Projet RC Autonomous Car

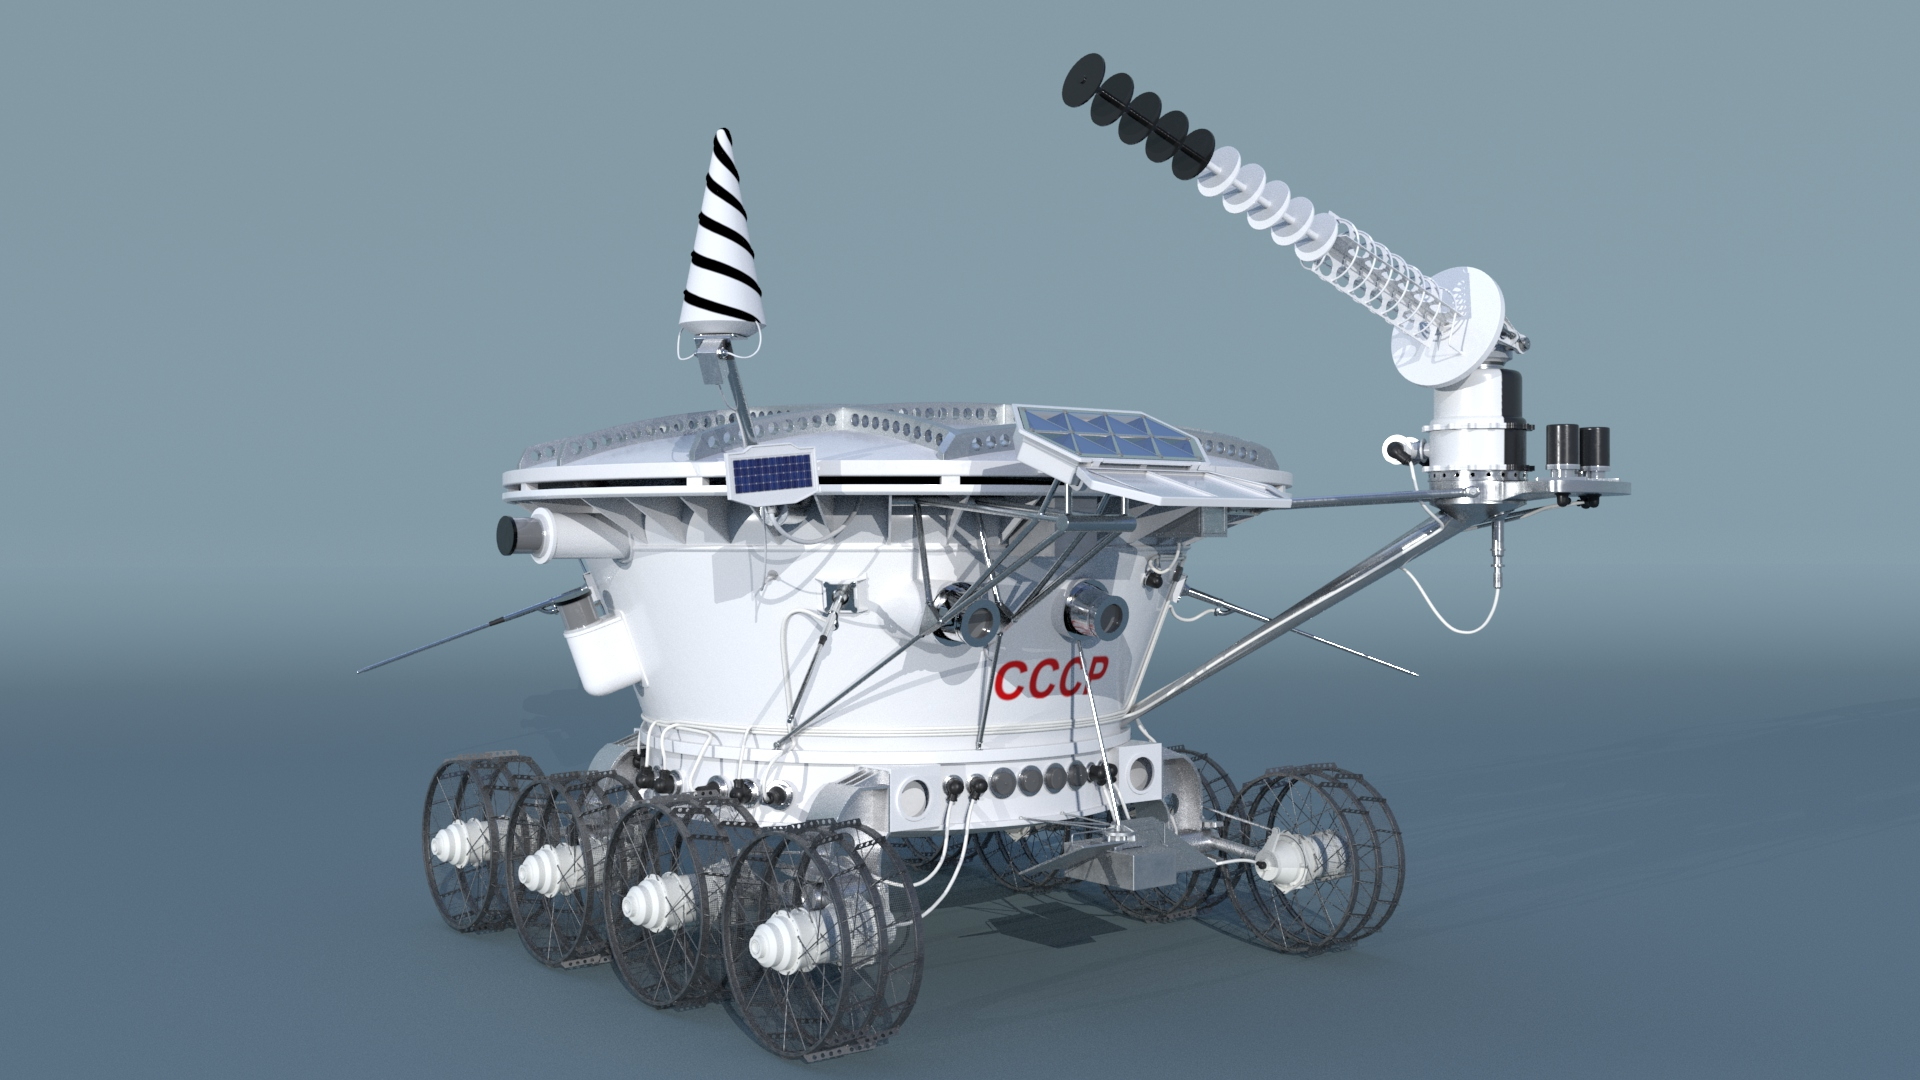
La technologie progresse sans cesse, fatalement, nous ne pouvons que l’admettre.. Mais le saviez-vous ? L’homme à envoyé son tout premier véhicule à quatre roues dans l’espace en 1970. Il s’agissait de Lunokhod 1, une RC Car* soviétique ☭ robotisée à distance lors de la mission Luna 17.

La bête ne pesait pas moins de 756kg, était alimentée par des panneaux solaires et a parcouru la distance de 10km de terre lunaire pendant une durée d’environ 10 mois, et le tout en étant contrôlée depuis la Terre ! Impressionnant, n’est-ce pas ?

Illustration 3D de Lunokhod 1
Et si nous étudiants en 2ème année à Polytech Angers, construisions quelque chose capable de telles prouesses ?

INTRODUCTION

Tout d’abord, qui sommes-nous et comment nous est venue l’idée parmi la longue liste de thèmes proposés ?
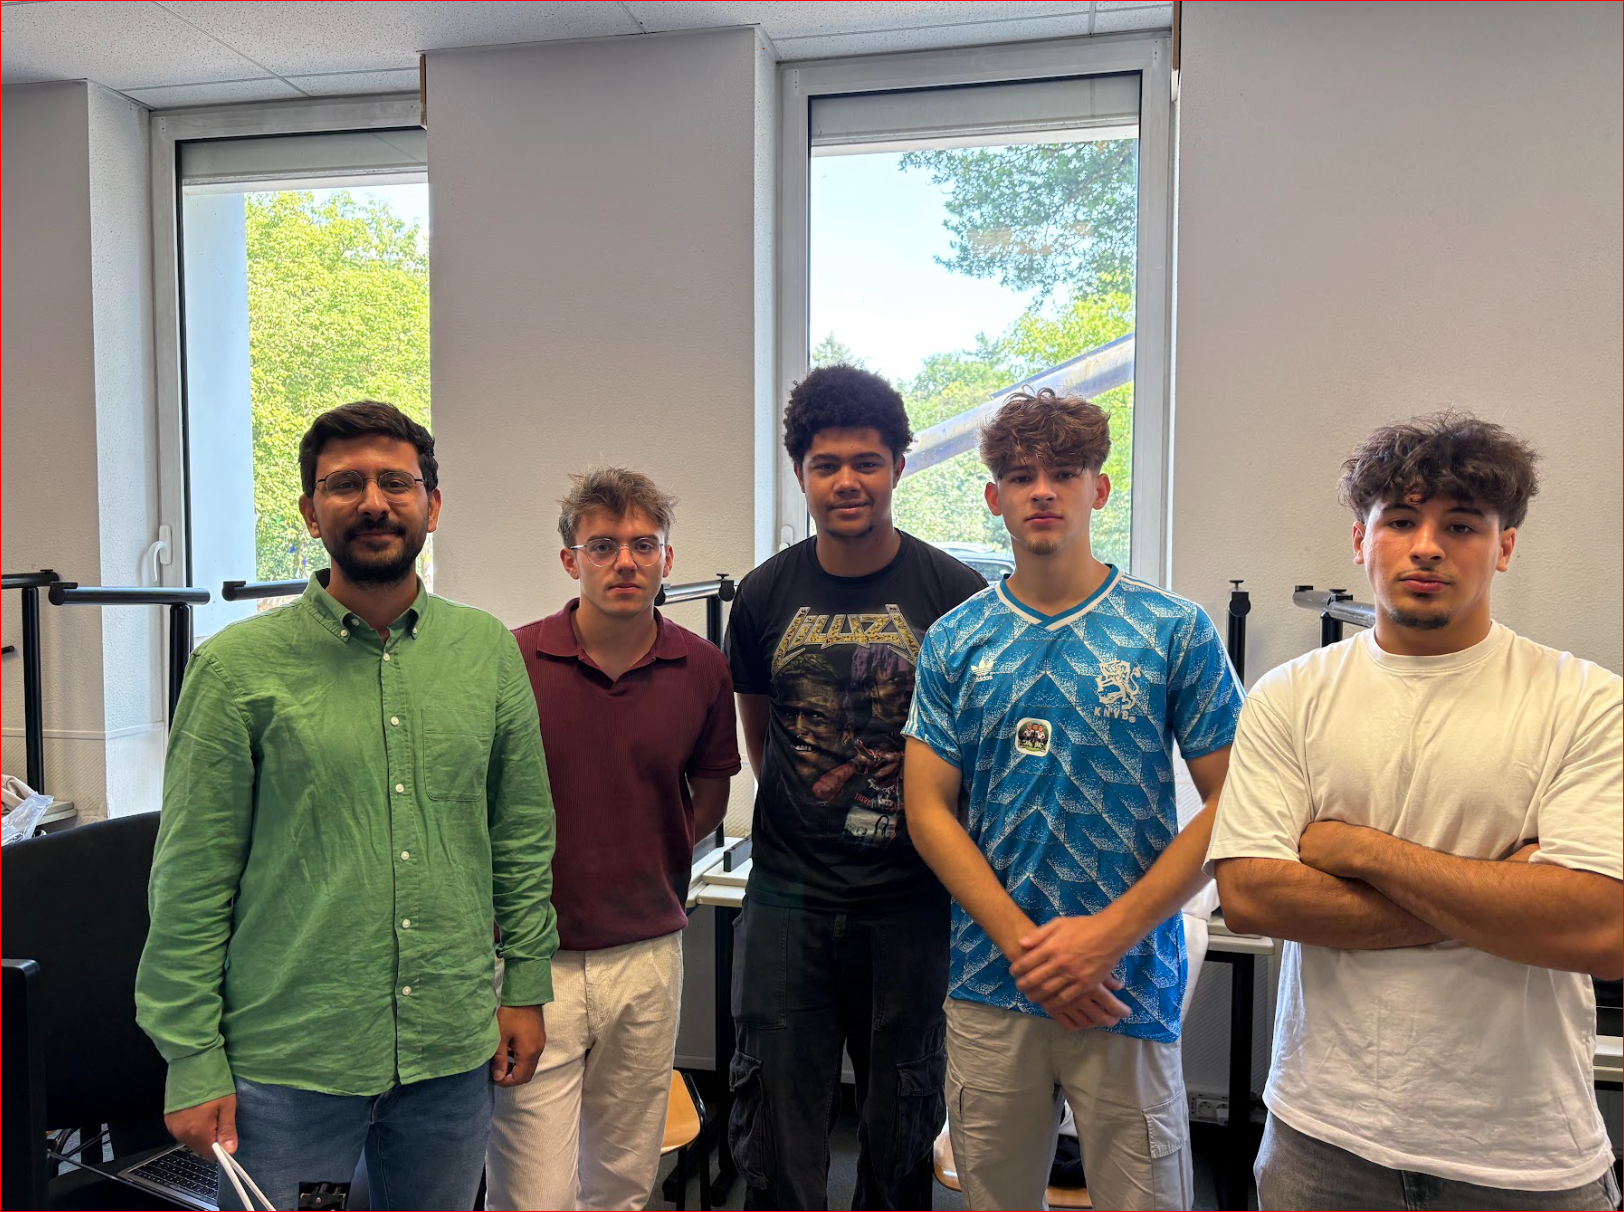
M.Bassel, Gabriel, Samuel, Hector et Oussama

En effet, peu doués avec l’informatique pour la majorité du groupe, nous avions envie de rechercher l’effort plutôt que le confort. En effet, le projet repose sur de fortes compétences en programmation.

Nous décidons alors d’affronter nos limites avec courage et de nous confronter à nous-même ! En voilà une belle philosophie. Notre projet a été encadré par notre tuteur, M.Chokr Bassel, un enseignant-chercheur de l’Université d’Angers, travaillant actuellement sur l’intelligence artificielle.

CONTENU DU PROJET

Notre problématique était donc de réaliser une RC Car complètement autonome, autrement dit un petit Rover de quelques kilos à peine, capable de suivre ordres et directions, le tout en disposant d’un système de reconnaissance se basant sur du deep-learning. Dit comme cela, on peut se dire que la mission sera laborieuse. C’était le cas, et on vous explique cela !

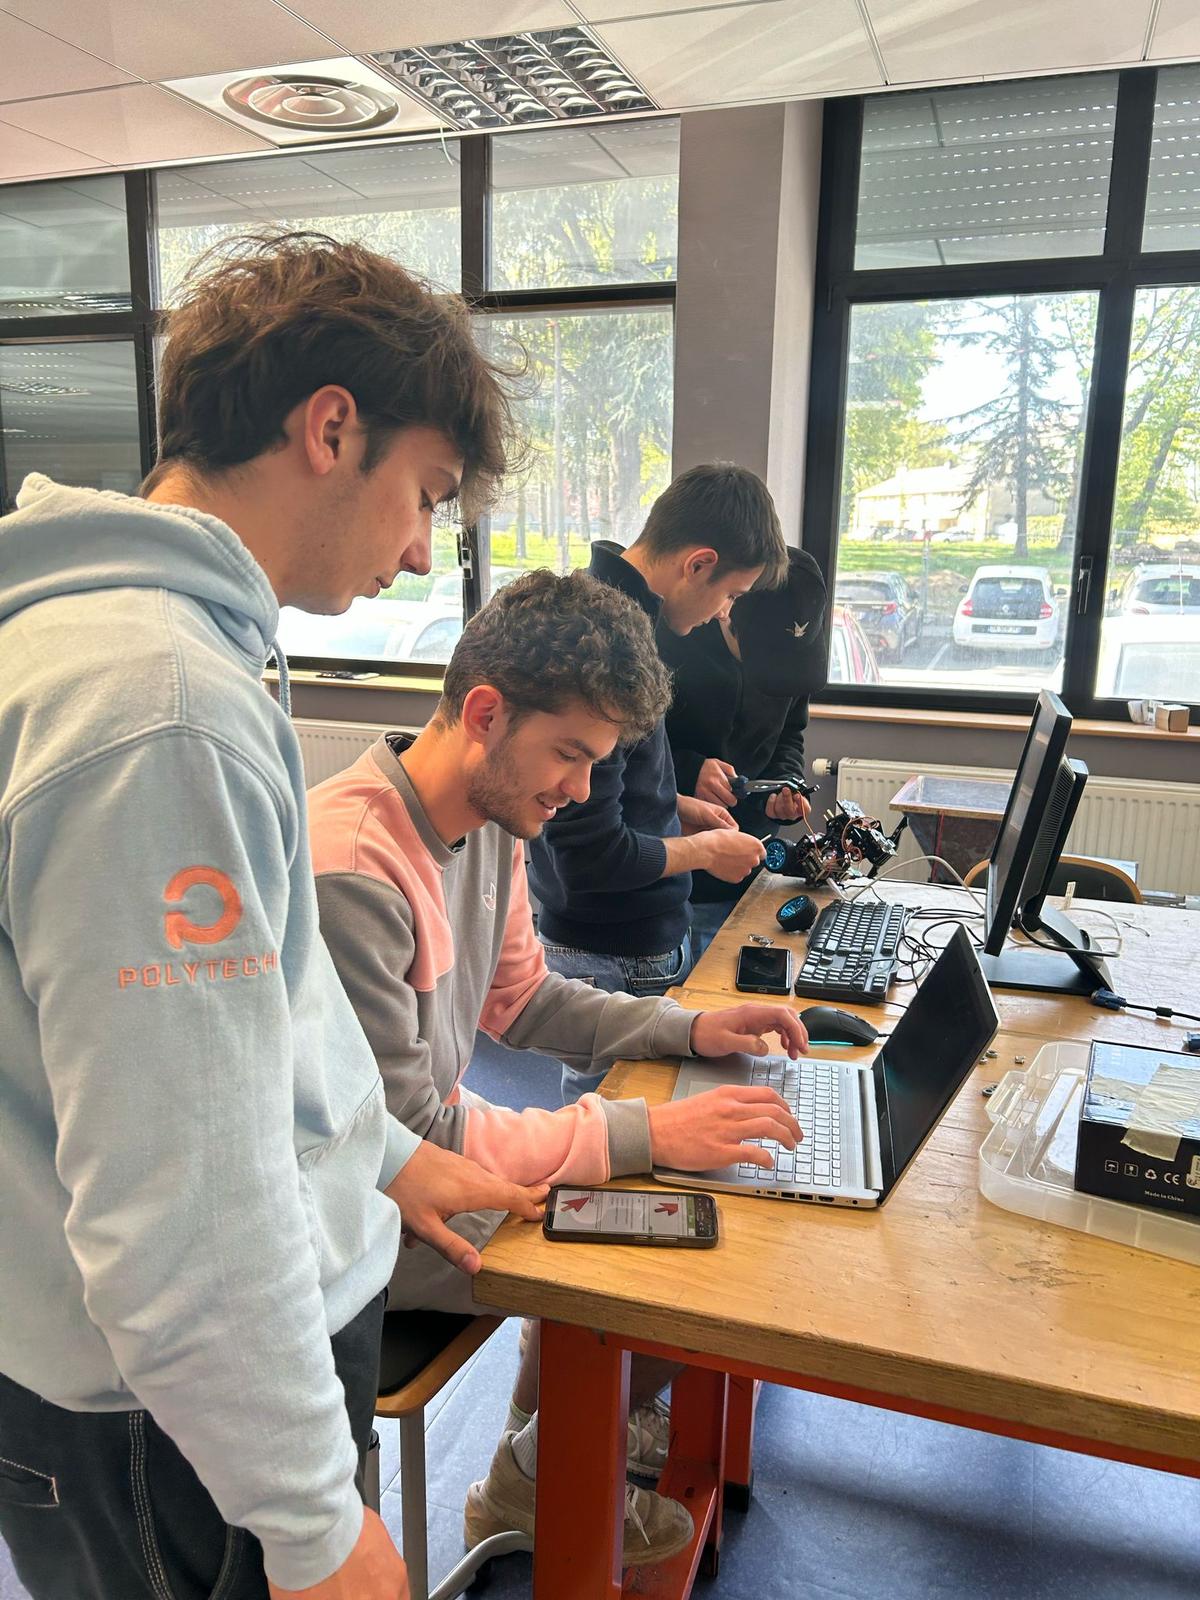
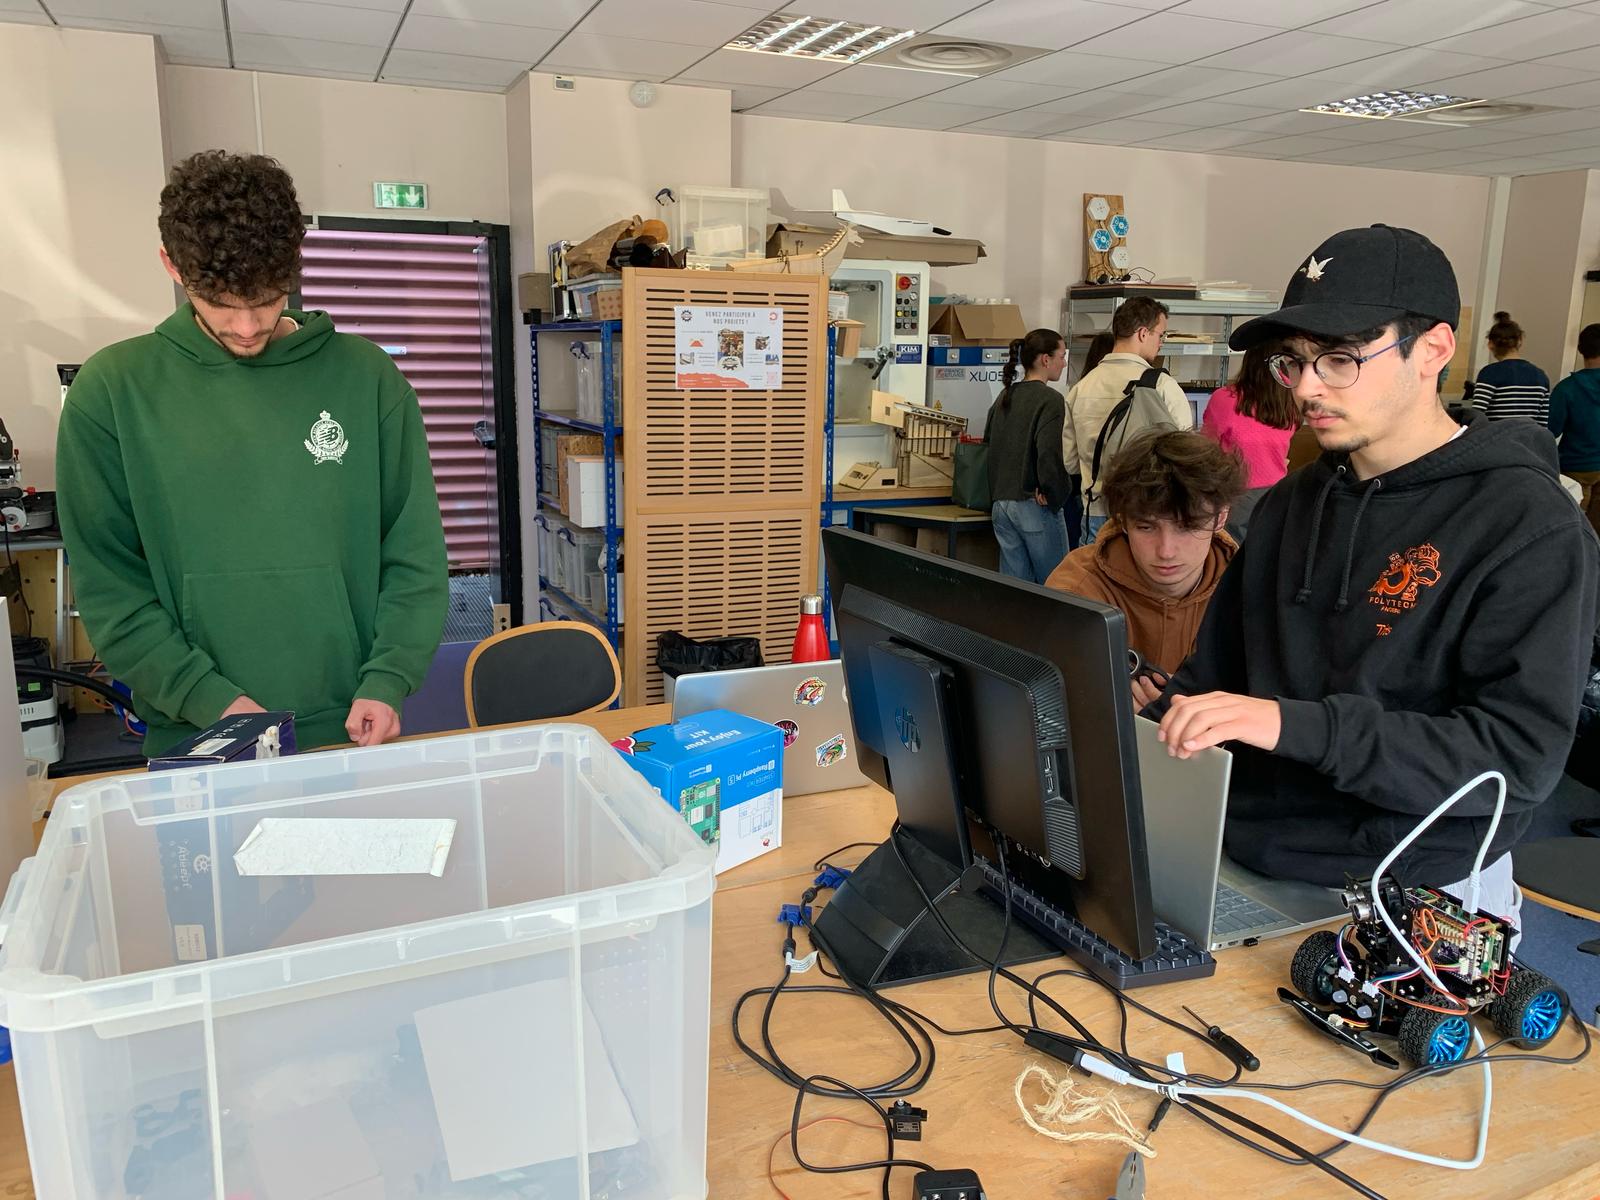
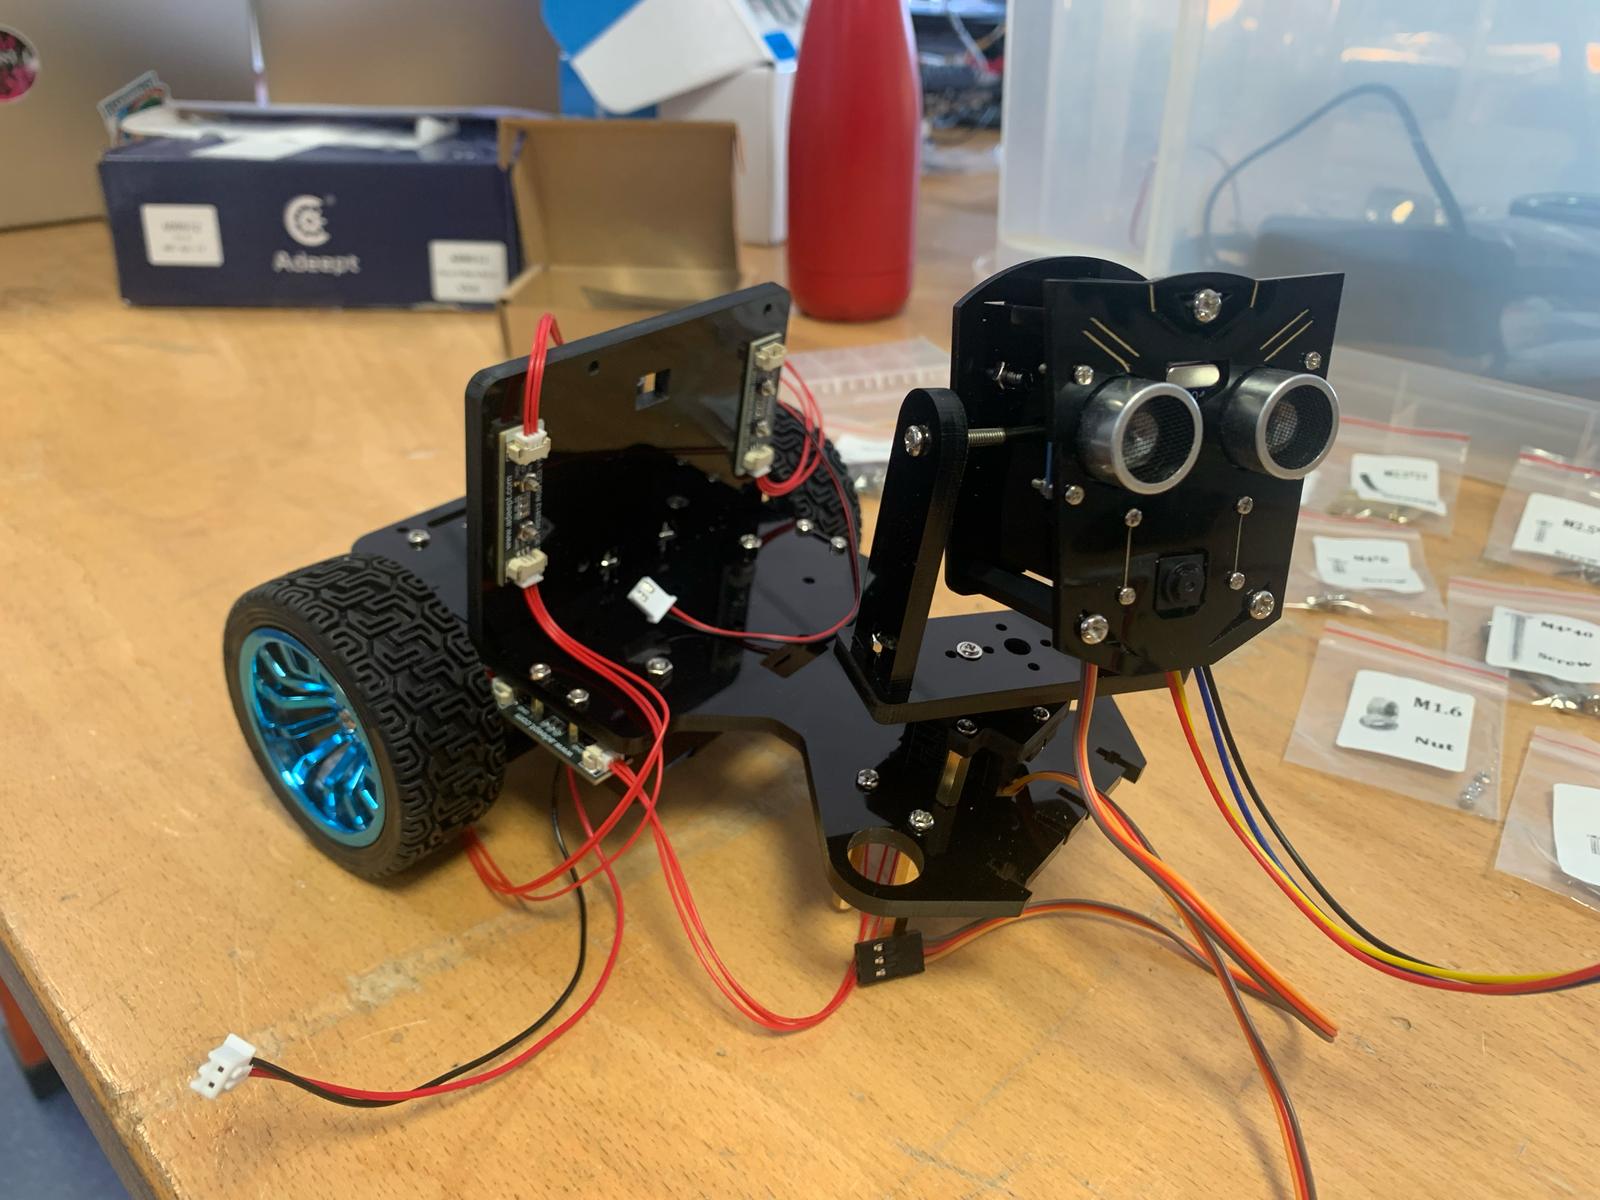
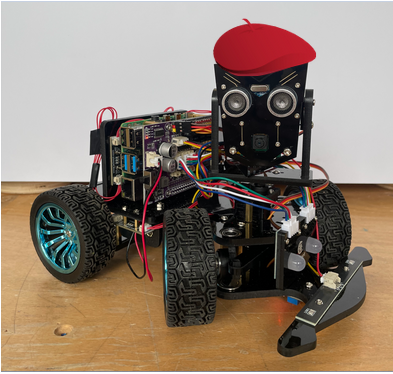
Premièrement, le rover se comporte comme une voiture (plus ou moins), c’est un engin à quatre roues et donc doit se mouvoir sans la moindre contrainte, il est équipé d’une carte Raspberry-Pi 4 qui joue le rôle d’un ordinateur et qui est connecté à une carte Adeept, qui permet de contrôler le robot. La carte Adeept dispose de connecteur sur lesquels viennent se brancher les servomoteurs* qui permettent le bon mouvement des roues de l’essieu avant et de la caméra ainsi que les composants électroniques alimentant les LEDs, les capteurs et module de Line-Tracking (on en parlera plus tard, on en a bavé), puis des connecteurs permettant le de relier le moteur ainsi que le boitier porte-piles, utiles alimenter le robot et pour le faire rouler. On branche sur la carte Raspberry la caméra, qui permet la reconnaissance via Yolo.

LE DÉBUT DES ENNUIS

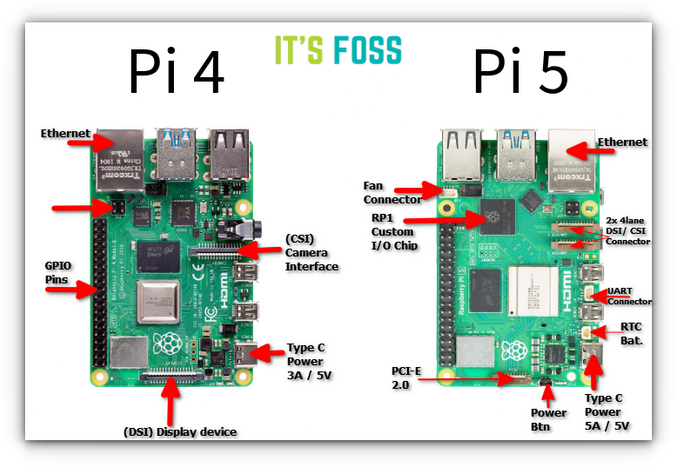
Tout d’abord, il faut contextualiser la chose. Le robot fonctionne grâce à une carte Adeept directement connectée à une carte Raspberry-pi 4, la carte Raspberry se comportant comme un petit ordinateur, elle nous est très utile pour programmer le robot . La carte Adeept dispose de ses propres programmes au préalable pour nous permettre de contrôler le robot à distance… Voici un schéma de la carte Raspberry :
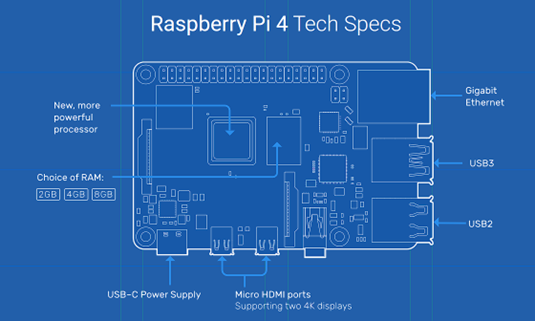
En tout cas, ces programmes nous ont pas aidés, ceux-ci étaient truffés d’erreurs du à des soucis d’incompatibilité. Mais pourquoi ne pas avoir choisi un Raspberry plus récent ? En effet, le Raspberry tourne sous un logiciel d’exploitation dérivé de Linux, est le seul OS compatible avec Adeept était Legacy. Cependant, il n’existait pas sur Raspberry 5, donc nous n’avions pas le choix.

C’est pas un bug, c’est une surprise !

En progressant on s’est rendu compte que l’incompatibilité causait de nombreux déréglages, notamment dans le PWM. Il s’agit ici d’électronique numérique : le robot fonctionne comme un système analogique, et non pas numérique (binaire). Les paramètres comme la puissance par exemple varient de façon non pas discrète mais continue, voici un graphe illustrant la différence :
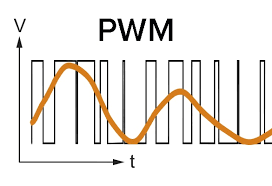
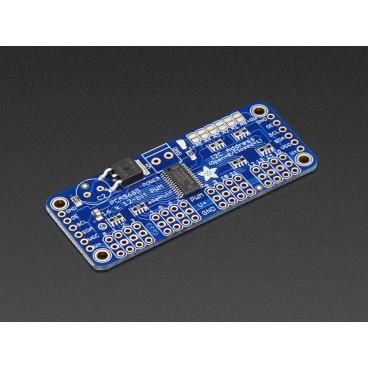
Le principal souci était que le robot ne disposait pas de l’équipement le lui permettant. La carte Adeept dispose donc d’un composant PWM* et de son driver* (Pulse Width Modulation) et de son programme pour contrôler la puissance de ses composants, en l’occurence des servomoteurs. Or réglage de la fréquence était erroné. En effet, celui-ci était beaucoup trop élevé ce qui déréglait totalement le bon fonctionnement des ses servomoteurs ce qui a un impact sur la puissance fournie. A titre comparatif, c’est comme si on fournissait la puissance d’un double V12 à une petite voiturette, cela provoque littéralement un crash-out du Rover car les servomoteurs (qui sont littéralement les articulations du robot) devenaient littéralement folles, ce qui abimait ses composants. Pour remédier à cela, il fallait passer par le programme PWM et modifier les fréquences d’entrées qui étaient calibrées à 1000Hz.. C’était trop, beaucoup trop.. On est donc passé à 50Hz, et c’est bien mieux.

Driver 16 Servo12 Bits PWM I2C – PCA9685 : le composant à l’origine de tout ce raffut.
L’engrenage à coincé, il avait une dent contre moi !

Après ces réglages le robot pouvait enfin rouler, cependant on à rencontré un autre souci… C’est presque le dernier, promis ! Puisque tout allait bien jusque là d’un côté électronique et informatique, il fallait que ça pêche niveau mécanique. Cette fois-ci, c’était au niveau du moteur.

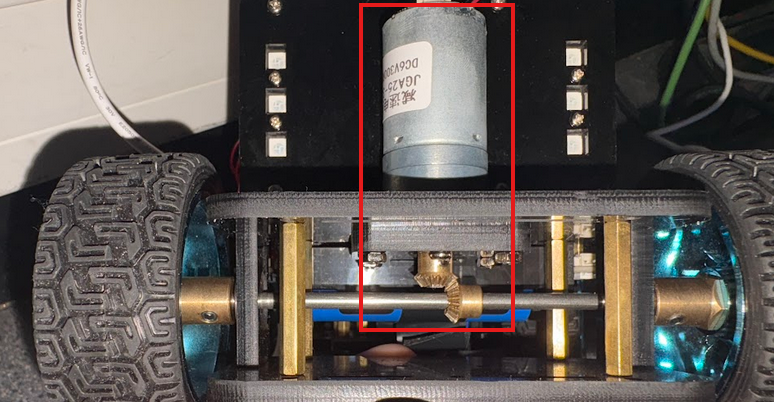
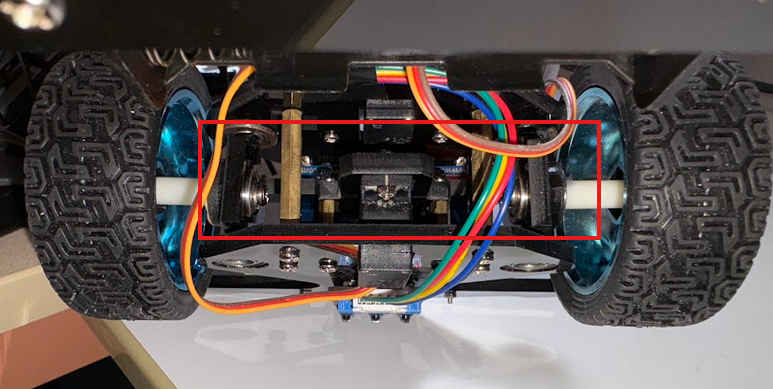
En effet, pour se déplacer le robot est monté comme tel : deux essieux, un relié au moteur et où les roues vont tourner et le second relié à un servomoteur où les roues vont s’orienter suivant la commande sélectionnée.

Essieu arrière relié au moteur DC* par une transmission d’engrenages coniques installés en perpendiculaire
Essieu avant relié au servomoteur A
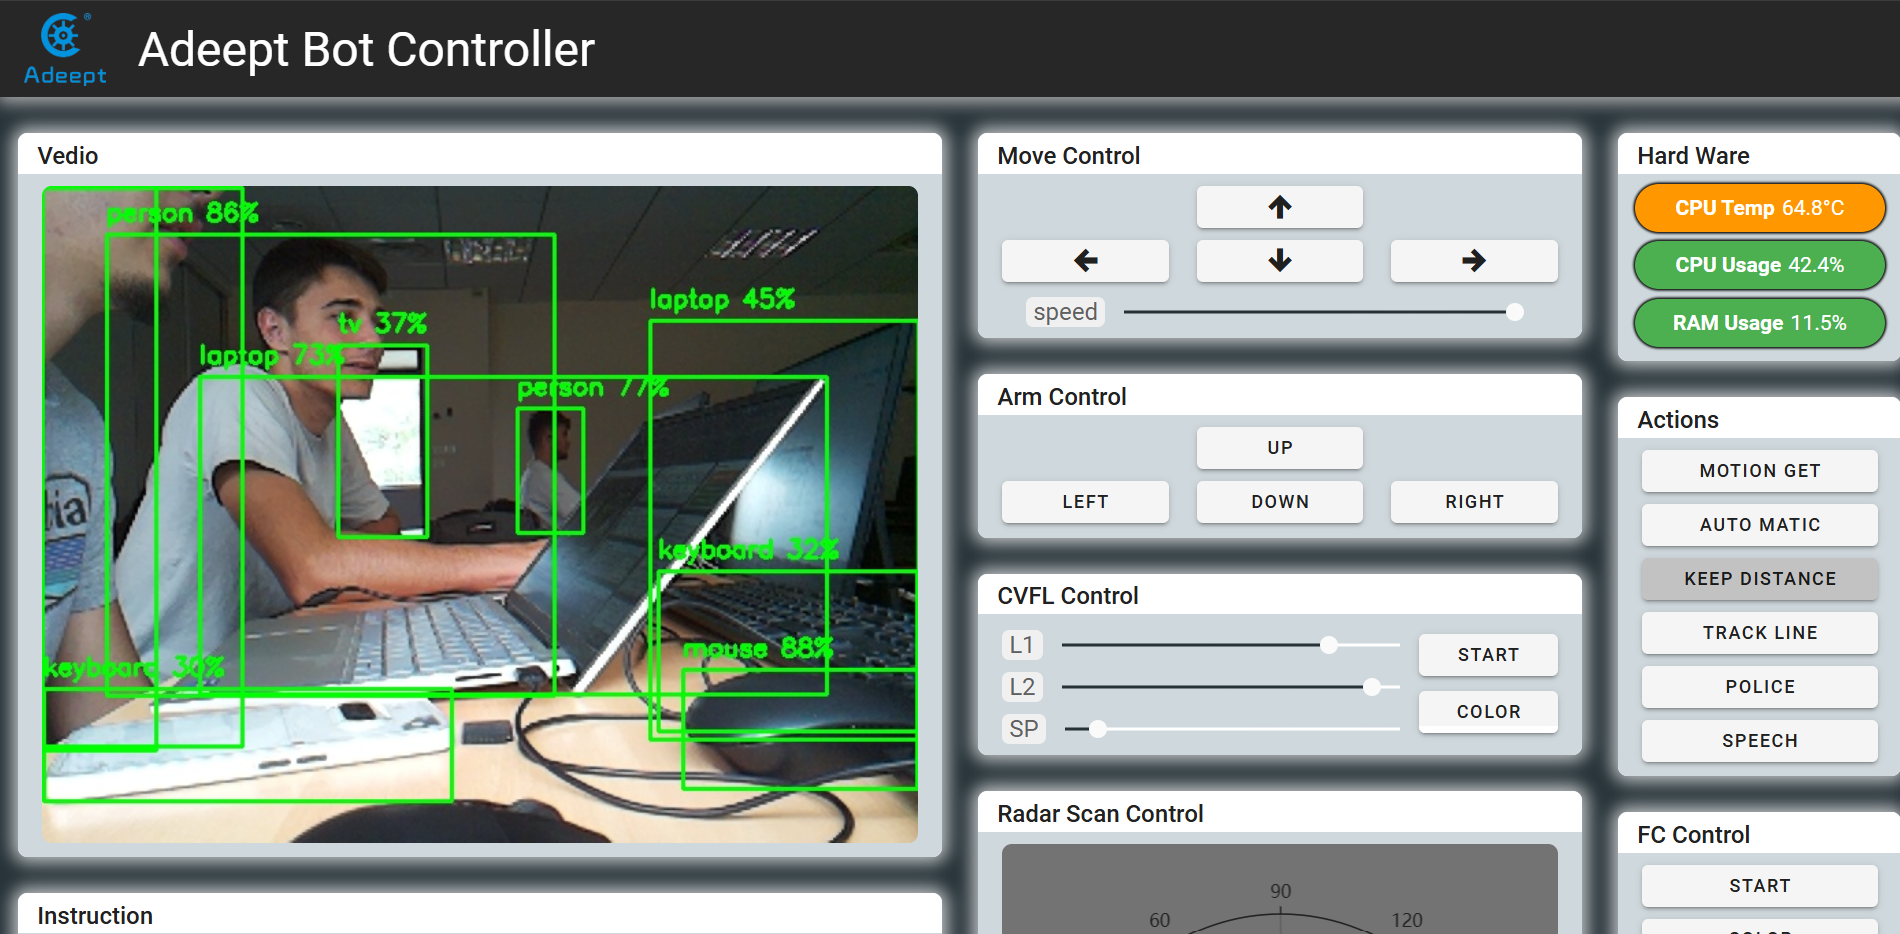
Après avoir procédé à l’installation de tous les programmes indispensables au bon fonctionnement du robot, on a enfin pu accéder à l’interface de contrôle du robot à distance, et celui-ci arrivait à rouler ! C’était une prouesse, jusqu’à ce qu’on décide d’accélérer et là, c’est le drame.. Les roues de l’essieu arrière se coincent et glissent sur le sol, on a alors procédé à une vérification pour comprendre d’où venait le problème et au début cela ne paraissait pas évident. On pensait que les roues étaient mal vissées : c’était pas ça. On à donc procédé a un démontage-remontage complet pour les deux essieux pour mieux comprendre, et c’est une fois rendu à l’arbre de transmission qu’on a compris que une pièce était abîmée. En effet, un des deux engrenages coniques était défectueux, ce qui créait du jeu entre les deux engrenages. On a changé la pièce défectueuse et finalement, ça roule !

Finalités

Elle a eu des ratés, des pannes, des plans foireux.. Mais ça y est, elle a enfin pris la route de la gloire !

Précédemment, on vous a parlé du module incluant la fonctionnalité appelée “Line-Tracking”, ce module permet au véhicule de suivre une ligne en autonomie et qui ne faisait que désobéir sans cesse. Comme tout ce que j’ai pu mentionner auparavant, ce module dispose de son propre composant et de son propre driver sur la carte Arduino, et de son programme complet dans la carte Raspberry. Tout d’abord, le robot suivait sa propre ombre en pensant qu’il s’agissait d’une ligne ! On a du alors aménager le terrain pour que la ligne soit bien distinguable du sol (qui était bleu) afin qu’il ne la confonde plus avec son ombre. Puis enfin, on a inévitablement du passer par la modification de ce programme, qui faisait preuve d’incohérences à cause de conflits de compatibilité, puis après ces derniers réglages on a enfin réussi à faire rouler la bête de façon à ce qu’elle soit autonome !

En conclusion, de quoi est capable la voiture ?

Effectivement, on vous a parlé du module incluant la fonctionnalité appelée “Line-Tracking”, ce module contient tout plein d’autres fonctionnalités. Après 100h de travail acharné, voici les prouesses que peuvent accomplir notre Rover radio-commandé :

  • Contrôle a distance : c’était la moindre des choses, c’est clair ! Mais au moins on y est arrivés. La voiture peut être pilotée à distance via une interface web accessible depuis un ordinateur, une tablette ou même un smartphone !
  • Suivi de ligne : en utilisant ses capteurs infrarouges pour suivre une ligne tracée au sol
  • Suivi de lumière : capable de détecter et de suivre une source lumineuse (ce qui interférait avec le Line-Tracking)
  • Reconnaissance d’objets : en ayant intégré OpenCV (la bibliothèque utilisée via python), la voiture est capable d’identifier des objets spécifiques.
  • Transmission vidéo en temps réel : via la caméra liée a la carte Raspberry, on peut en plus de faire de la reconnaissance d’objets les retransmettre en direct sur une interface.
  • Eclairage RGB : On sait avoir la classe ! La voiture dispose de modules LED RGB (2x Adeept RGB, 4x WS2812 RBG) pour des effets lumineux personnalisables
  • Evitement d’obstacle automatique : grâce à un capteurs d’ultrasons, la voiture détecte et évite les obstacles sur son chemin.

Pour finir, il est évident que notre petite voiturette ne posera jamais pied sur la lune, et si c’était le cas, elle ne résisterait pas une seconde.. Les températures extrêmes, les rayons UV, les particules solaires… l’électronique ne dispose pas de protections nécessaires, notre pauvre voiture finira irradiée, cuite ou explosée.

Cependant, elle dispose de nombreuses fonctionnalités impressionnantes, que nous ne pensions pas capable de mettre en place jusque là. Nous restons fiers du travail produit et malgré les obstacles rencontrés, l’équipe n’a pas renoncé alors on remercie notre tuteur M.Bassel Chokr de nous avoir aidé,accompagné et encouragé tout le long du projet pour y mener à bien son accomplissement.

Définitions :

RC Car : Voiture télécommandée, pilotée à distance par radio.

PWM (Pulse Width Modulation) : Technique pour contrôler la puissance envoyée à un moteur en modulant la largeur des impulsions électriques.

Servomoteur : Moteur contrôlable en position ou en angle, souvent utilisé pour diriger.

Driver : Circuit électronique qui contrôle un moteur (vitesse, direction).

Moteur DC : Moteur à courant continu, qui tourne lorsqu’il reçoit une tension électrique.

MERCI D’AVOIR LU
Projet “Trophées”

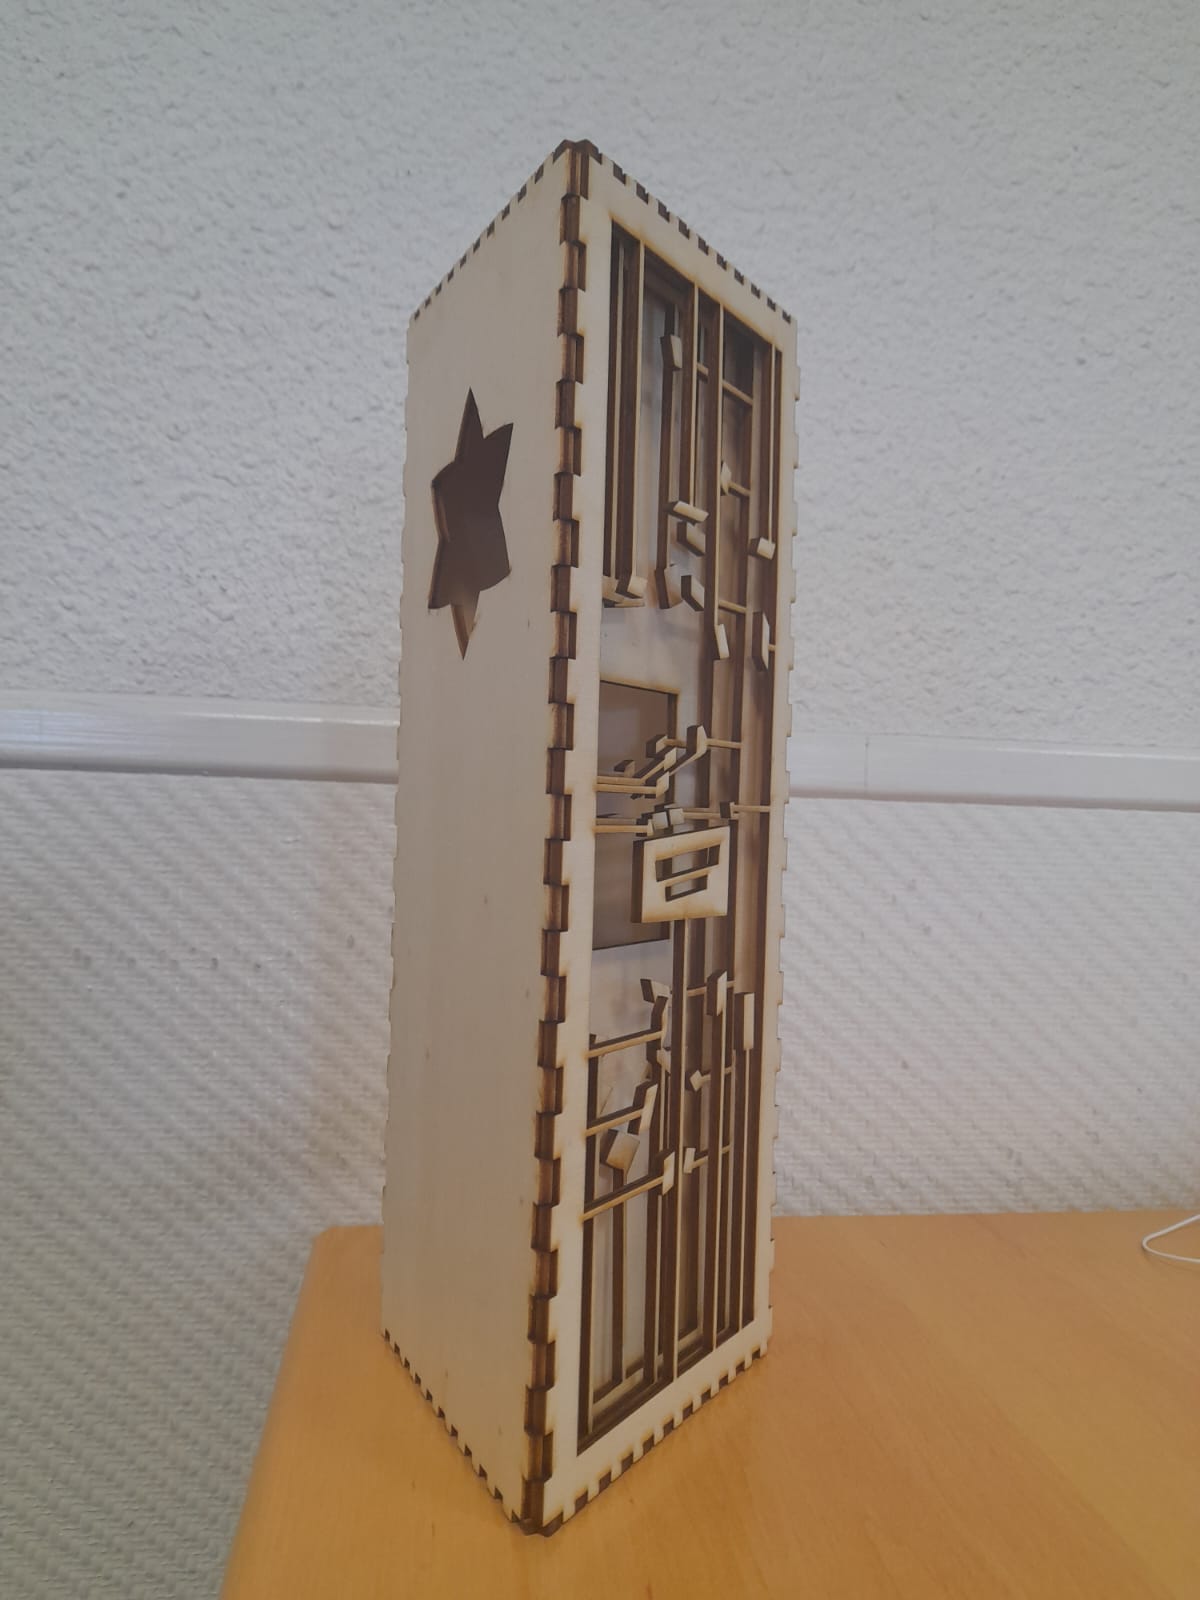
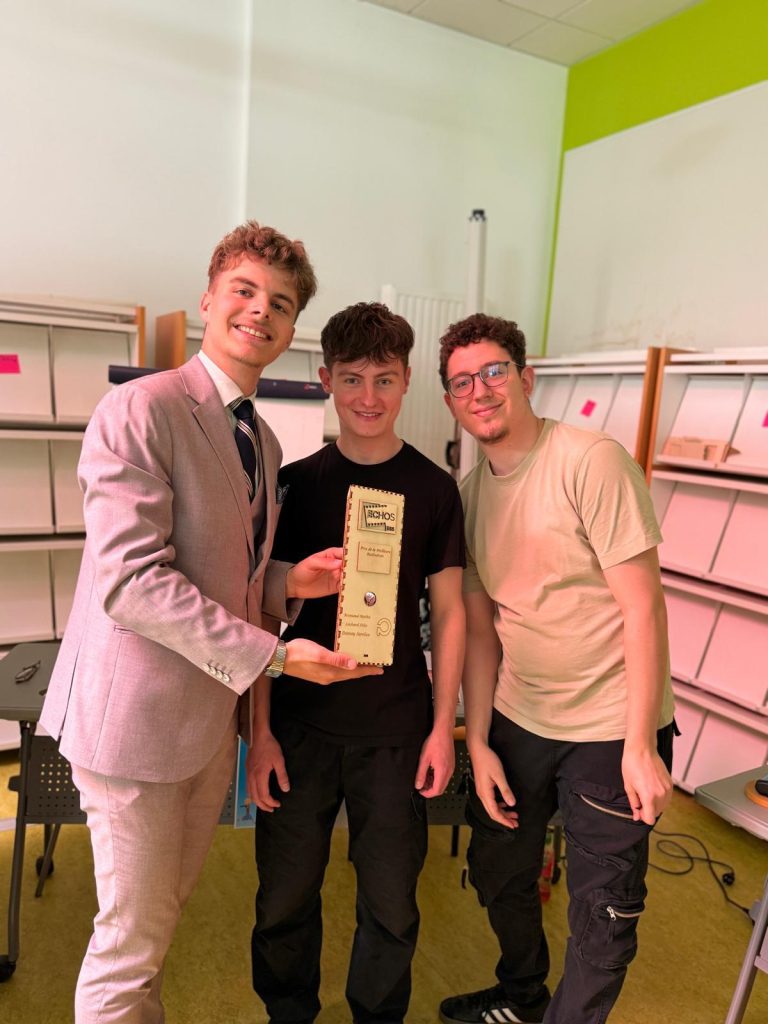
Nous sommes trois étudiants de deuxième année à l’école d’ingénieurs Polytech Angers. Dans le cadre de notre formation, nous avons réalisé un projet, celui de créer, en intégralité, un trophée à partir notamment de matières naturelles. Ce trophée a pour but de projeter plusieurs images sur des murs à l’aide de LED à l’intérieur de celui-ci.

Ce trophée sera offert à la meilleure réalisation lors d’un festival de court-métrage. Ce festival créé par Valérie Billaudeau et porté par l’ESS* (Économie Sociale et Solidaire) a pour but de valoriser les talents émergents.

*Qu’est ce que l’ESS ?

L’économie sociale et solidaire (ESS) est une forme alternative d’entreprise et de développement économique qui place l’homme, la solidarité et l’environnement au cœur de ses priorités, plutôt que la recherche du profit à tout prix.

1. Entre Désaccord et confirmation

Dans un premier temps, il nous fallait faire un “BrainStorming” et faire des recherches sur des récompenses de ce type déjà existantes. Nous avons abordé plusieurs aspects: la forme du trophée, les matériaux à utiliser, les images à projeter, … Pendant ces séances, nous nous sommes souvent retrouvés en désaccord. Parfois nous avions une même idée, mais cela ne correspondait pas au cahier des charges. Finalement nous sommes parvenus à cette conclusion:

  • la forme du trophée: prisme à base triangulaire
  • les matériaux: du contre-plaqué, du plexiglas et un peu de plastique
  • les images projetées: une fleur d’un côté (amaryllis) et d’un autre côté un clap de cinéma
  • méthode utilisée pour la fleur: plexiglas gravé
  • méthode utilisée pour le clap: des petits morceaux du clap à une distance différente de la source lumineuse

2. Conception du trophée

A.L’aspect Général

Pour pouvoir fabriquer un trophée fonctionnel, il nous a fallu concevoir son aspect général. Le trophée est un prisme à base triangulaire en contre-plaqué. Pour ne pas laisser le bois trop brut nous avons choisi de le vernir. Aussi, le prisme doit à la fois être assez spacieux pour y intégrer l’électronique de contrôle des LED mais aussi assez fin et léger pour être saisi à une main.

Avec l’aide du logiciel SolidWorks (un logiciel de conception 3D), nous avons modélisé les différentes faces du prisme. Les faces latérales sont des rectangles de dimensions 30×11 cm² et la base est un triangle équilatéral de 11cm de coté.

B. LA méthode D’Assemblage

Nous avons maintenant les 5 faces de notre polygone. Plusieurs méthodes d’assemblage sont disponibles. Seulement, l’usage de colles d’origines diverses ne convenait pas au cahier des charges. En effet il fallait que le trophée soit le plus écologique possible dans sa réalisation.

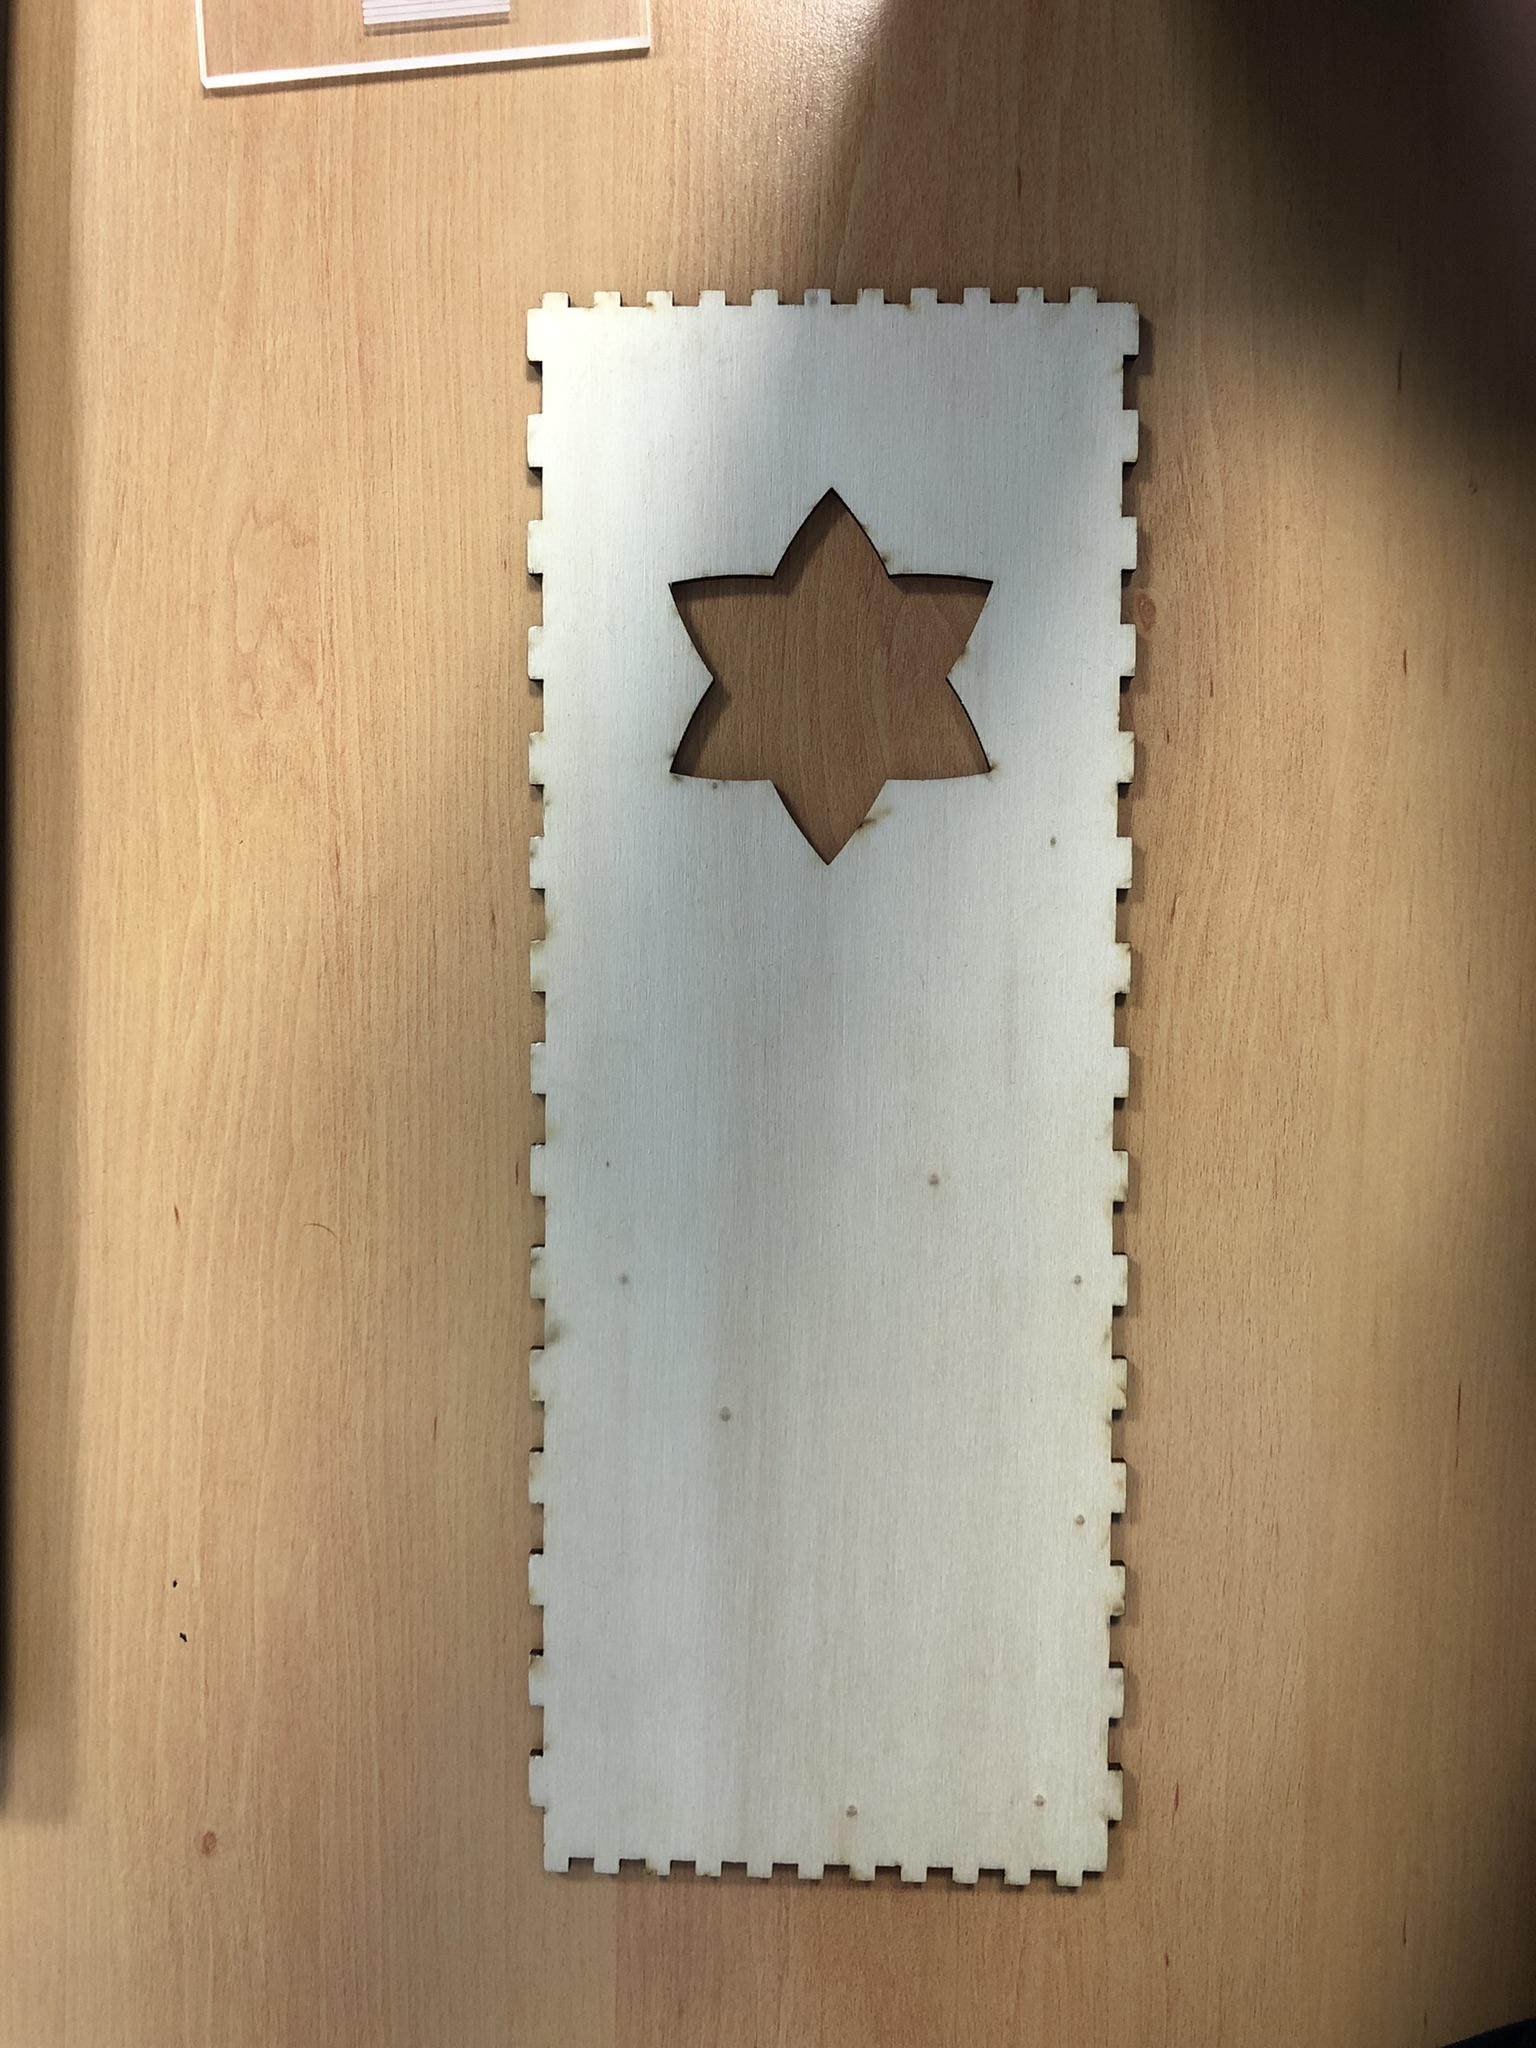
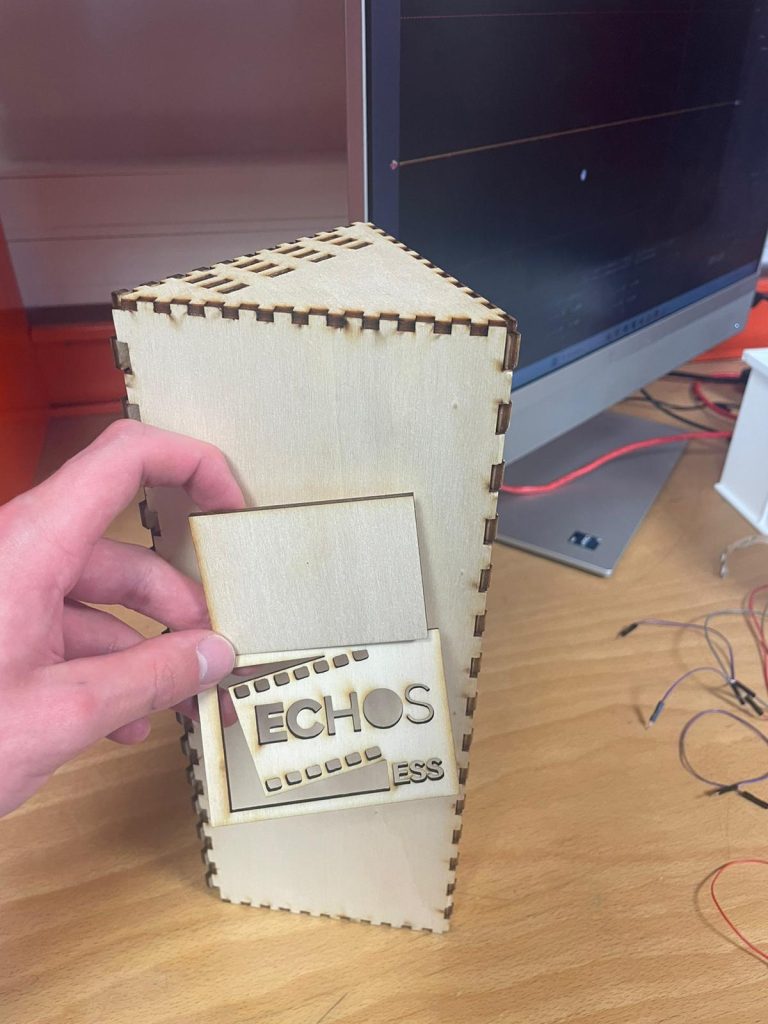
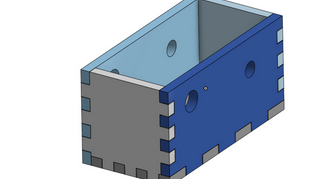
La découpe des pièces est réalisée par une découpeuse laser qui nous offre une option supplémentaire pour l’assemblage. Nous avons ajouté sur nos pièces 3D des créneaux, ceux-ci en s’assemblant garantissent la tenue du polygone. Cependant, il est important de dimensionner les créneaux un peu plus grand que l’espace dans lequel ils s’insèrent. Ainsi, nous serrons les pièces et rendons la structure plus résistante.

Figure 1

C. Les images Projetées

Les plans réalisés, nous avons pu réfléchir aux différentes images qui seront projetées ; une fleur représentant la nature, élément central de la transition écologique et un clap représentant le cinéma.

1. La fleur

Tout d’abord, il nous fallait choisir une espèce de fleur qui ait du sens et un lien avec la récompense. Nous avons utilisé le langage des fleurs* pour choisir une fleur caractérisant la meilleure réalisation. Nous avons finalement choisi la fleur d’Amaryllis qui symbolise le succès et le triomphe.

*Le langage des fleurs

Diverses cultures accordent au langage des fleurs une symbolique particulière en donnant une signification précise à chaque fleur. Ces significations évoluent au cours du temps et ne sont pas les mêmes selon les civilisations, les groupes sociaux et les individus. Elles relèvent de codifications culturelles variées et parfois polysémiques, donc potentiellement ambigües.

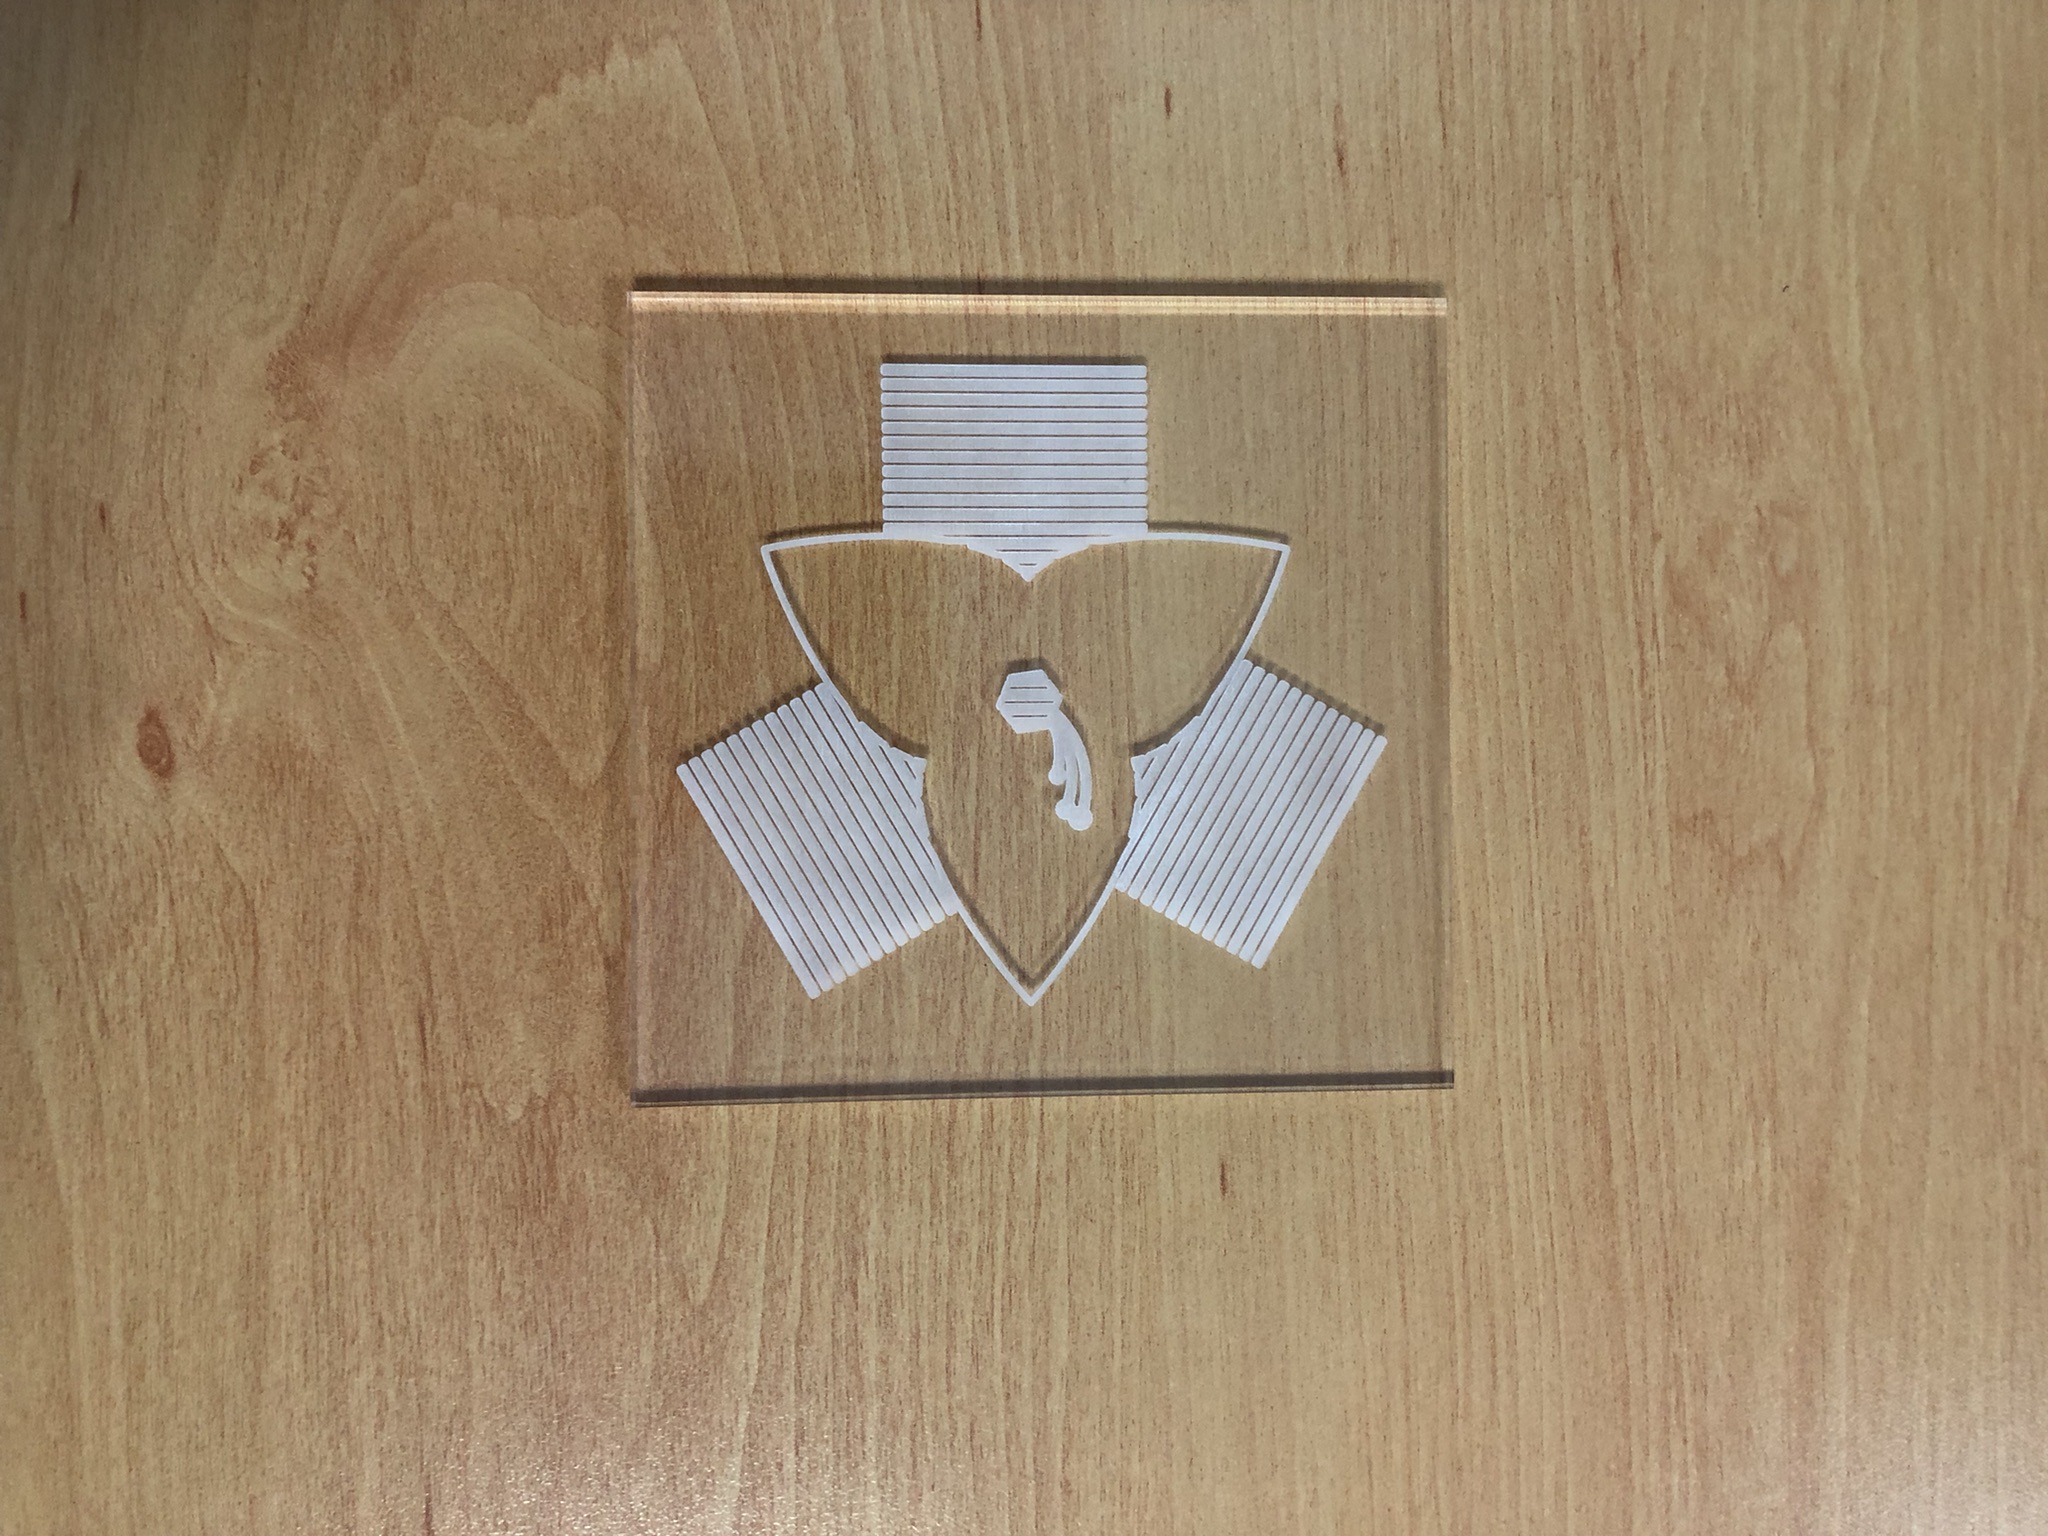
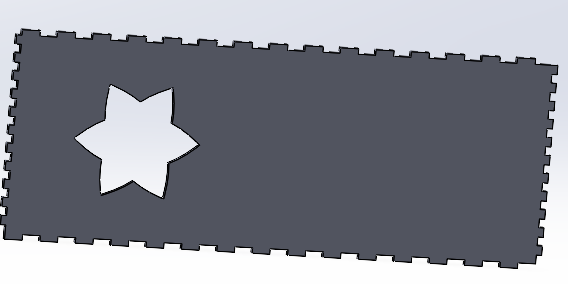
Pour projeter une image satisfaisante de la fleur nous avons associé une ouverture dans la face de notre trophée et une plaque de plexiglas gravée pour ajouté un niveau de détail supplémentaire (cf figure 2 et 3).

2. Le Clap

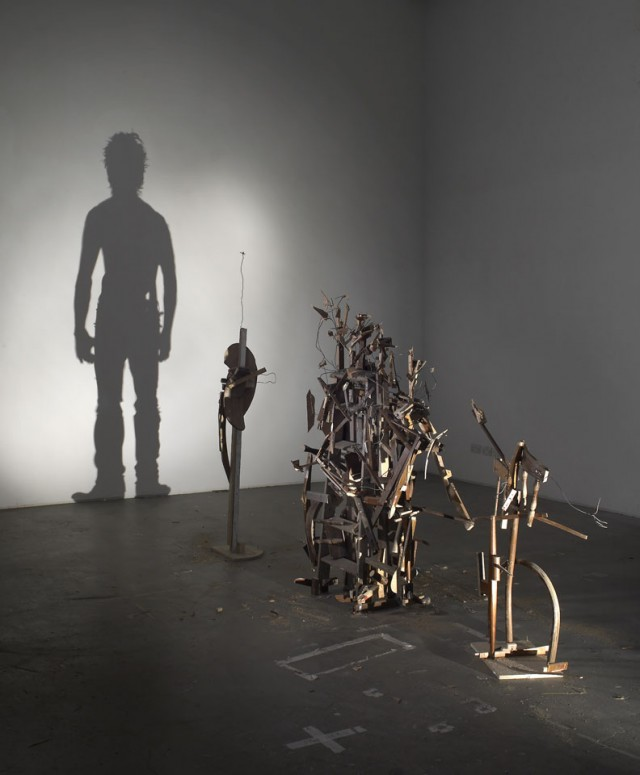
Pour la face du clap, il a été plus difficile de savoir quelle méthode de Shadow Art utiliser. Nous avons donc regardé sur internet des modèles de Shadow Art et nous avons constaté que beaucoup d’œuvres utilisant ce style d’art étaient faites de la même manière, c’est-à-dire en mettant plusieurs morceaux de l’ombre final sur plusieurs plans.

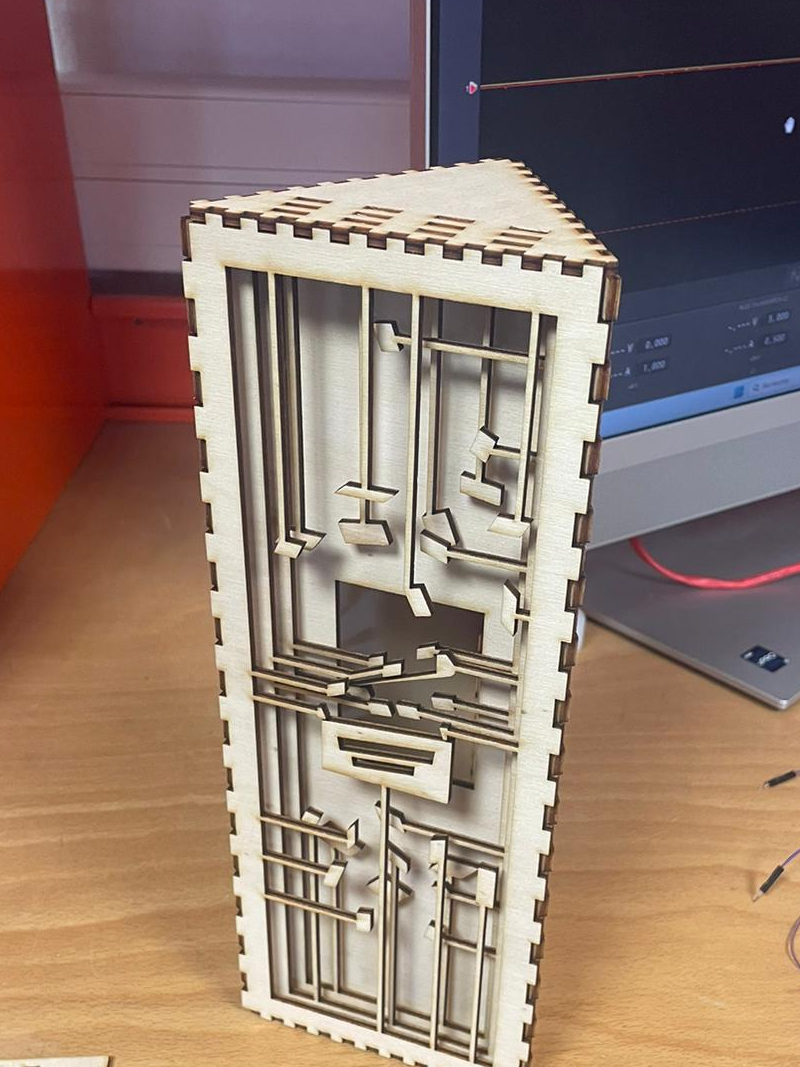
Vous trouverez ci-contre une photo de la face du clap finie. Nous avons utilisé plusieurs faces différentes pour pouvoir y mettre sur chacune d’elles des morceaux du clap et enfin une face où nous avons juste découpé un rectangle pour faire un cadre. Aussi, nous avons disposé tout autour du clap plusieurs morceaux “leurres” pour pouvoir cacher le clap.

Voici le résultat des deux faces projetant les images:

3. La troisième face

Pour la troisième face, nous avons décidé de mettre toutes les informations du trophée: le logo du festival (sur l’image), le logo de Polytech, le titre du prix (ici ce sera le pris de la meilleure réalisation) ainsi que nos trois noms.

3. Électronique

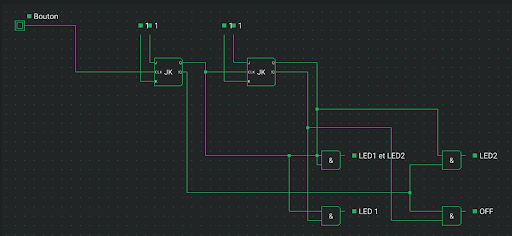
On a parlé de l’aspect conception de notre projet mais il y a aussi une grosse partie électronique. En effet, dans notre trophée, il nous a fallu mettre des LED et un moyen de les commander, pour cela nous avons besoin de nos cours de première année. Effectivement, une carte Arduino est trop sophistiquée pour notre besoin. On ne veut que quatre états: l’état OFF, l’état LED1 allumée, l’état LED2 allumée et l’état LED1/LED2 allumées. Donc pour cela nous avons besoin de portes ET/OU et de bascules JK.

Les deux bascules JK mises dans le trophée fonctionnent comme un compteur à 2 bits soit les 4 états nommés précédemment. Chaque état doit être validé pour savoir quel état est en marche et ne pas avoir plusieurs états fonctionnels. Pour cette validation, nous avons besoin de portes ET qui laissent passer le courant que lorsque leurs 2 entrées logiques sont à 1.

Avec cette configuration, il y avait 2 problèmes: les rebonds du bouton et le court-circuit des LED.

Les rebonds du bouton

Lorsqu’on presse le bouton, le bouton ne nous renvoie pas qu’un seul signal, il fait des rebonds ce qui faussent nos résultats. Pour contrer cela, nous avons mis un circuit RC pour atténuer les rebonds du bouton.

Le court-circuit des LED

Le schéma au-dessus montre que la LED1 et la LED2 interviennent dans 2 états chacune, or on peut faire un court-circuit en mettant 2 entrées sur une seule LED. Donc pour cela, nous avons besoin de deux portes OU: une pour chaque LED. Cette porte laisse le courant passer que lorsqu’au moins une de ses 2 entrées logiques est à 1.

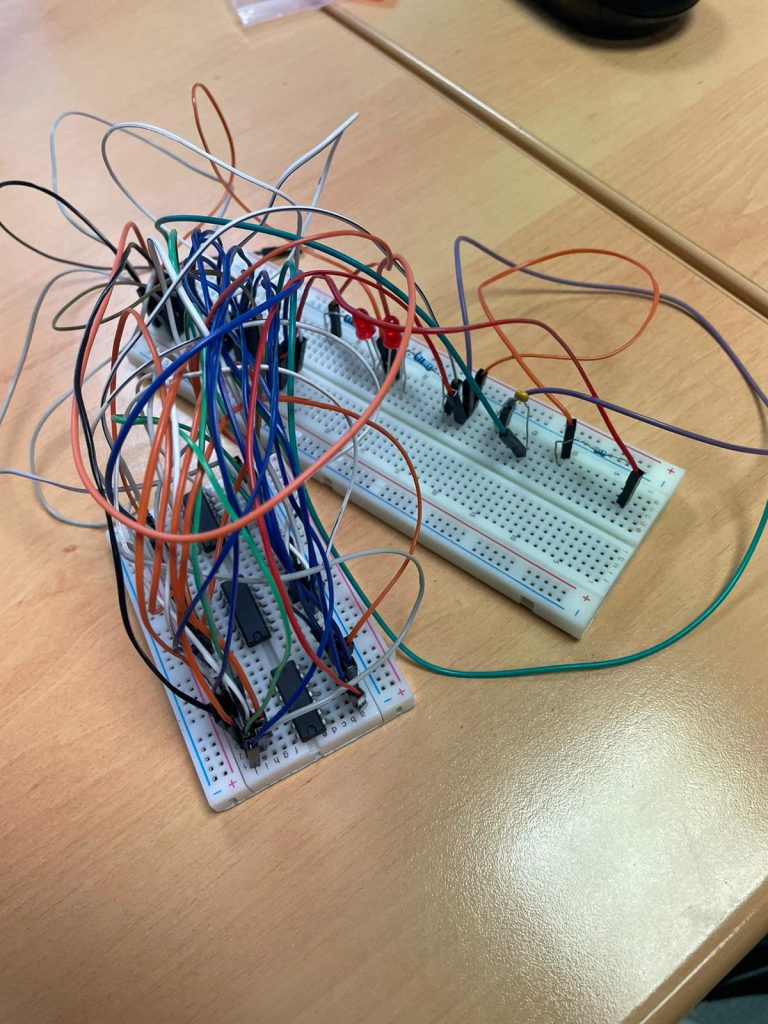
LE CIRCUIT COMPLET

Voici le circuit complet en utilisant des BreadBoard

4.Bilan

Ce projet a été pour nous une expérience extraordinaire. Même si nous n’avons pas eu le temps d’aller au bout du projet, nous sommes très heureux du travail accompli pendant ces trois derniers mois.

Ce projet nous a permis de nous remémorer quelques uns de nos cours de première année et de deuxième année, c’est dont un projet transversal.

Merci d’avoir lu cet article ! À bientôt.

Projet “Objets Démo pour la Mécanique du Solide”

Quoi de mieux pour un projet que d’avoir une grande liberté sur le sujet à traiter ?

Bonjour à tous, nous sommes 2 étudiants en deuxième année à Polytech Angers.
Depuis quelques temps, chaque groupe travaille sur un projet différent et vous voilà arrivé à la présentation du notre.

Notre projet consiste à illustrer des concepts de mécanique. La matière “Mécanique du solide indéformable” est enseignée en première année à Polytech Angers et certaines notions peuvent être complexes à visualiser. C’est là que nous intervenons, notre but est de choisir certains sujets de la matière et de trouver un moyen de les mettre en forme afin de les rendre plus imagés pour les futurs élèves.

Présentation de nos deux objets

Nous avons choisi deux objets pour illustrer deux phénomènes distincts de la mécanique du solide.

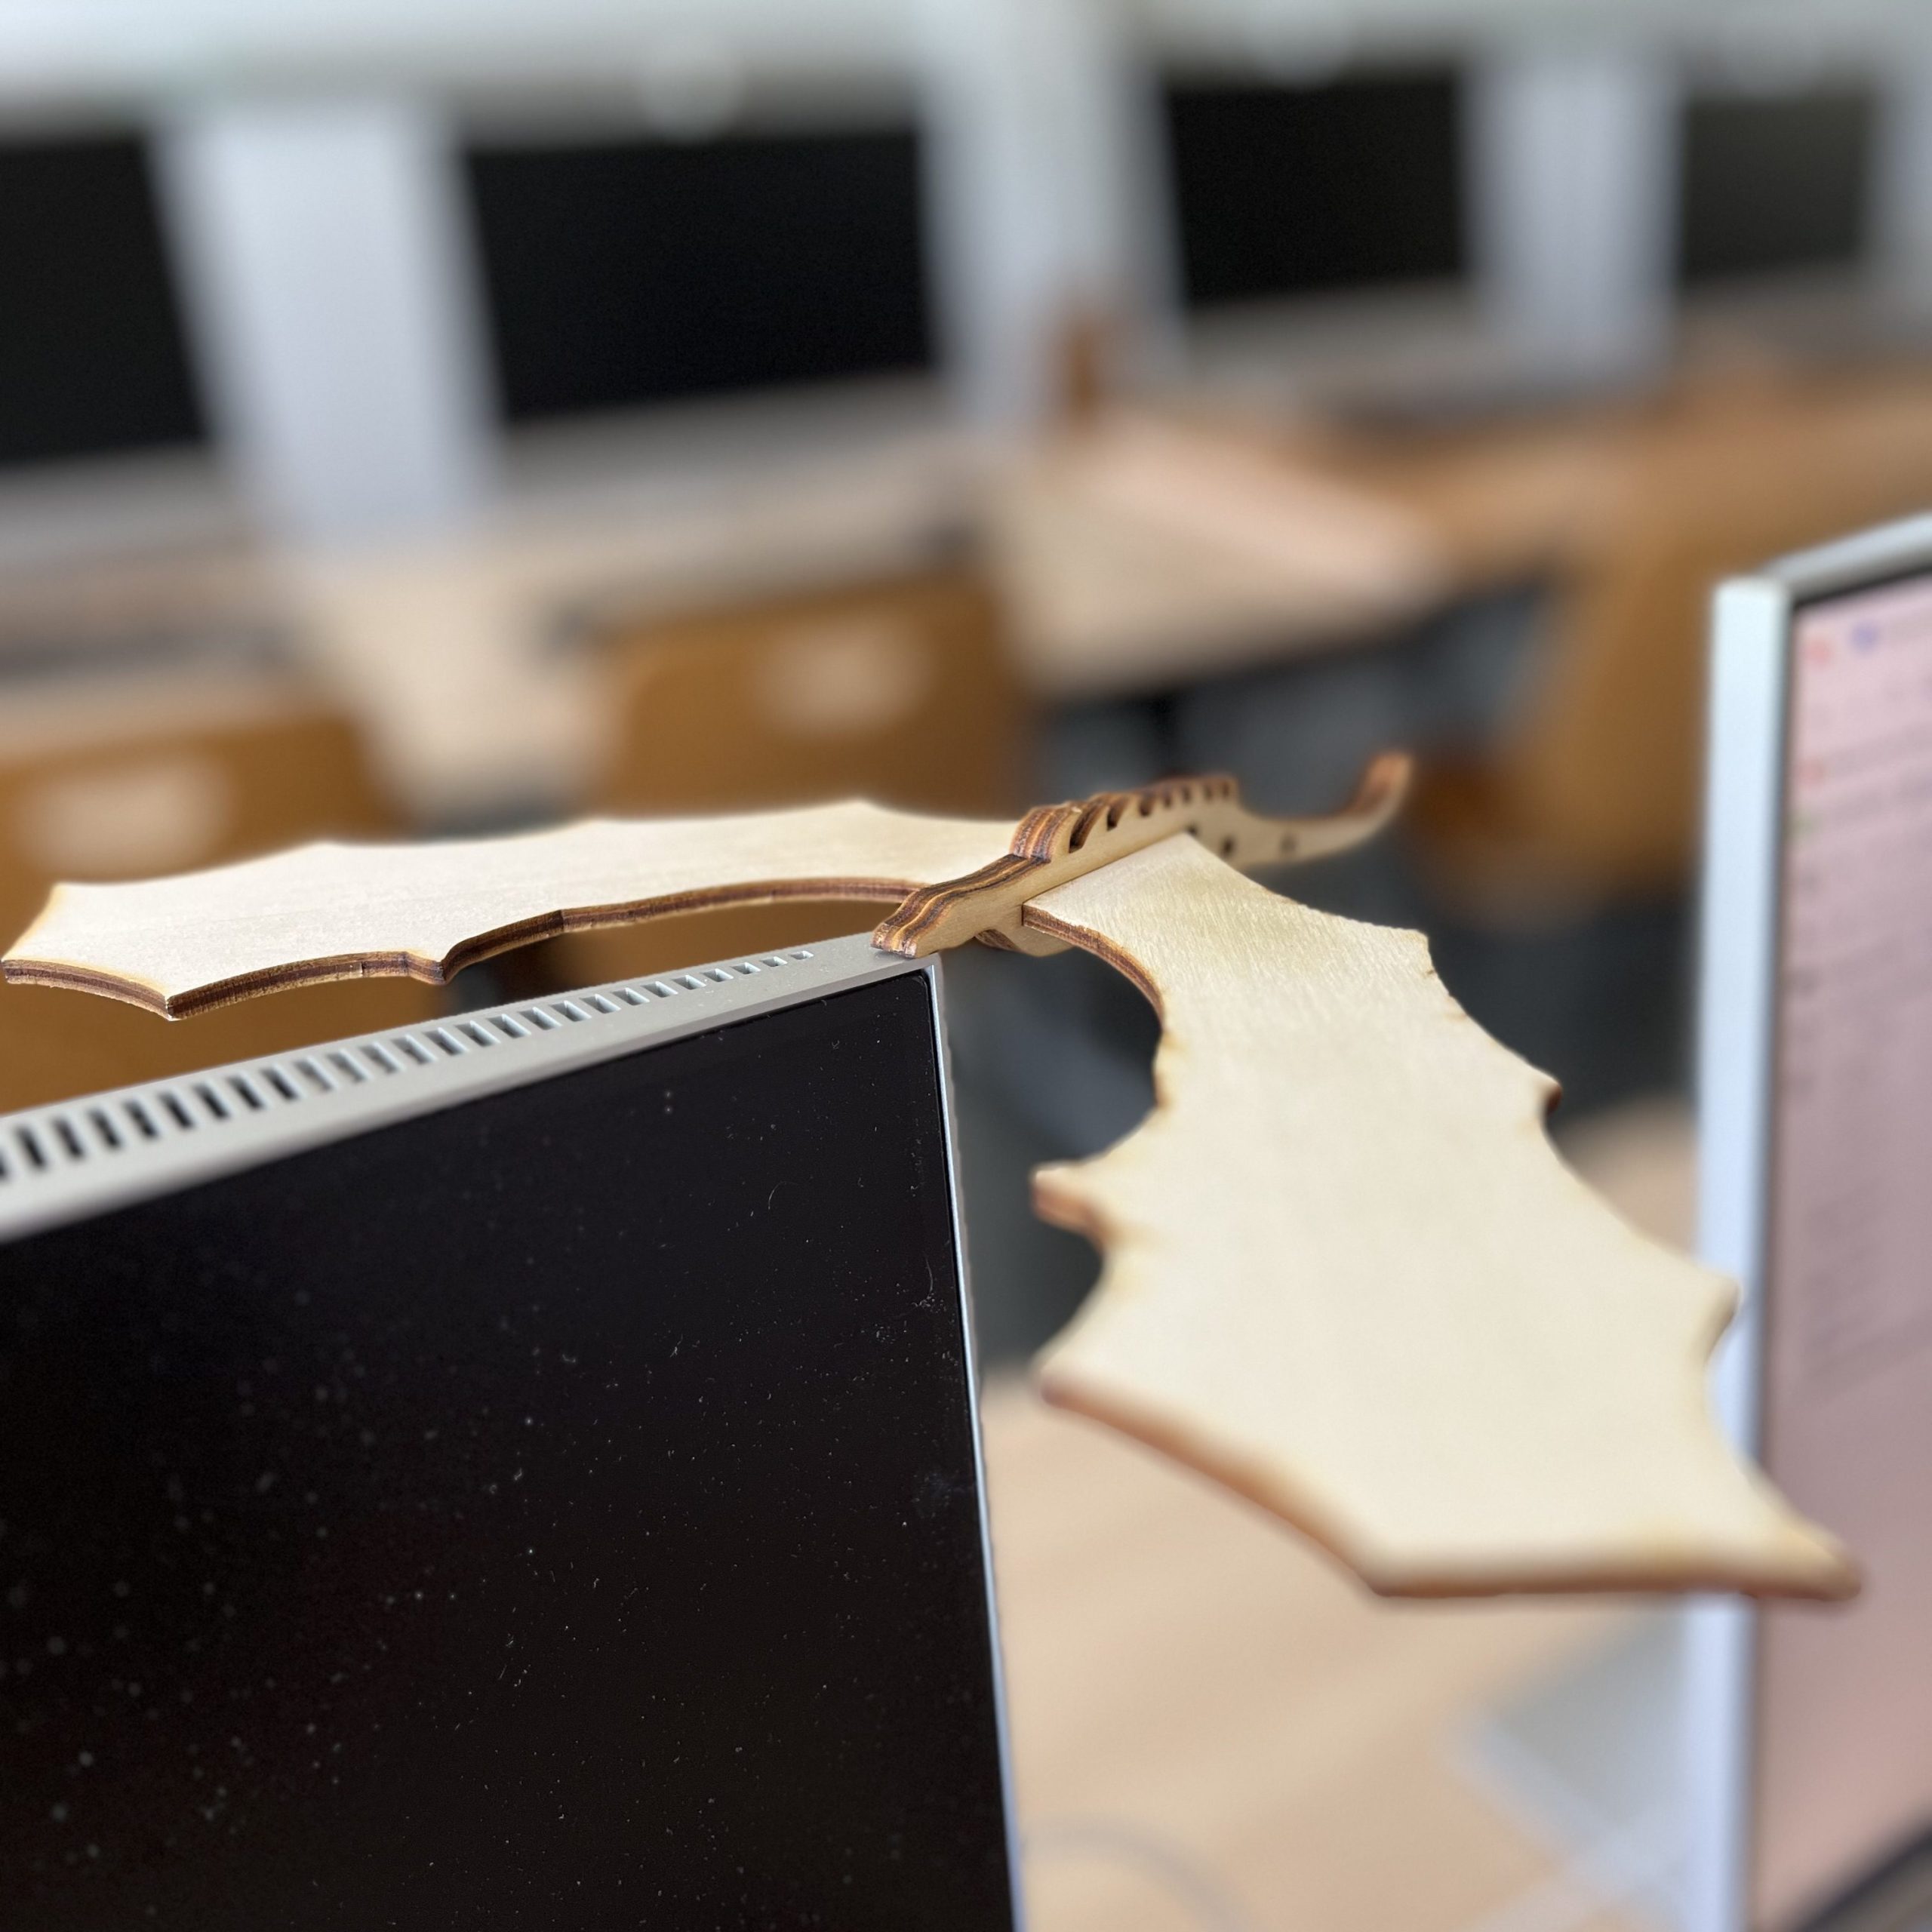
  • Un Dragon réalisé par nos soins afin d’illustrer le concept de centre de gravité. Inspiré du CC de mécanique du solide 2023/2024, le but est d’avoir un objet avec un centre de gravité assez surprenant dû à une distribution de masse assez atypique.
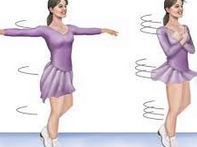
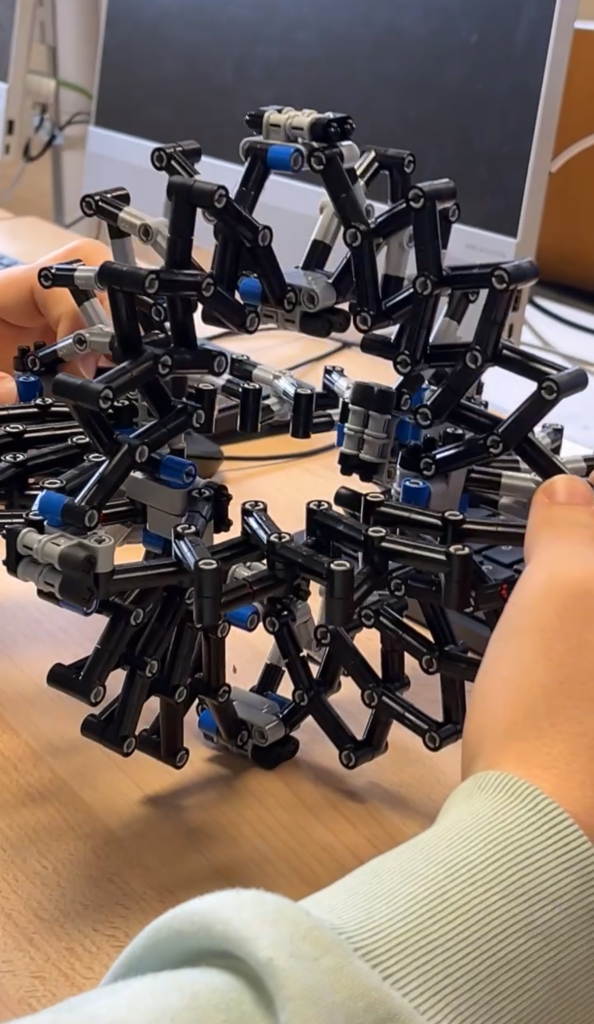
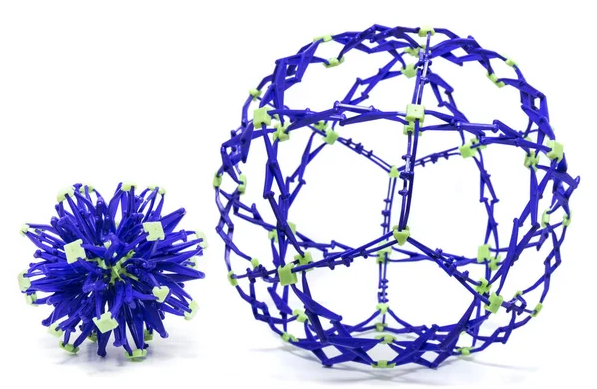
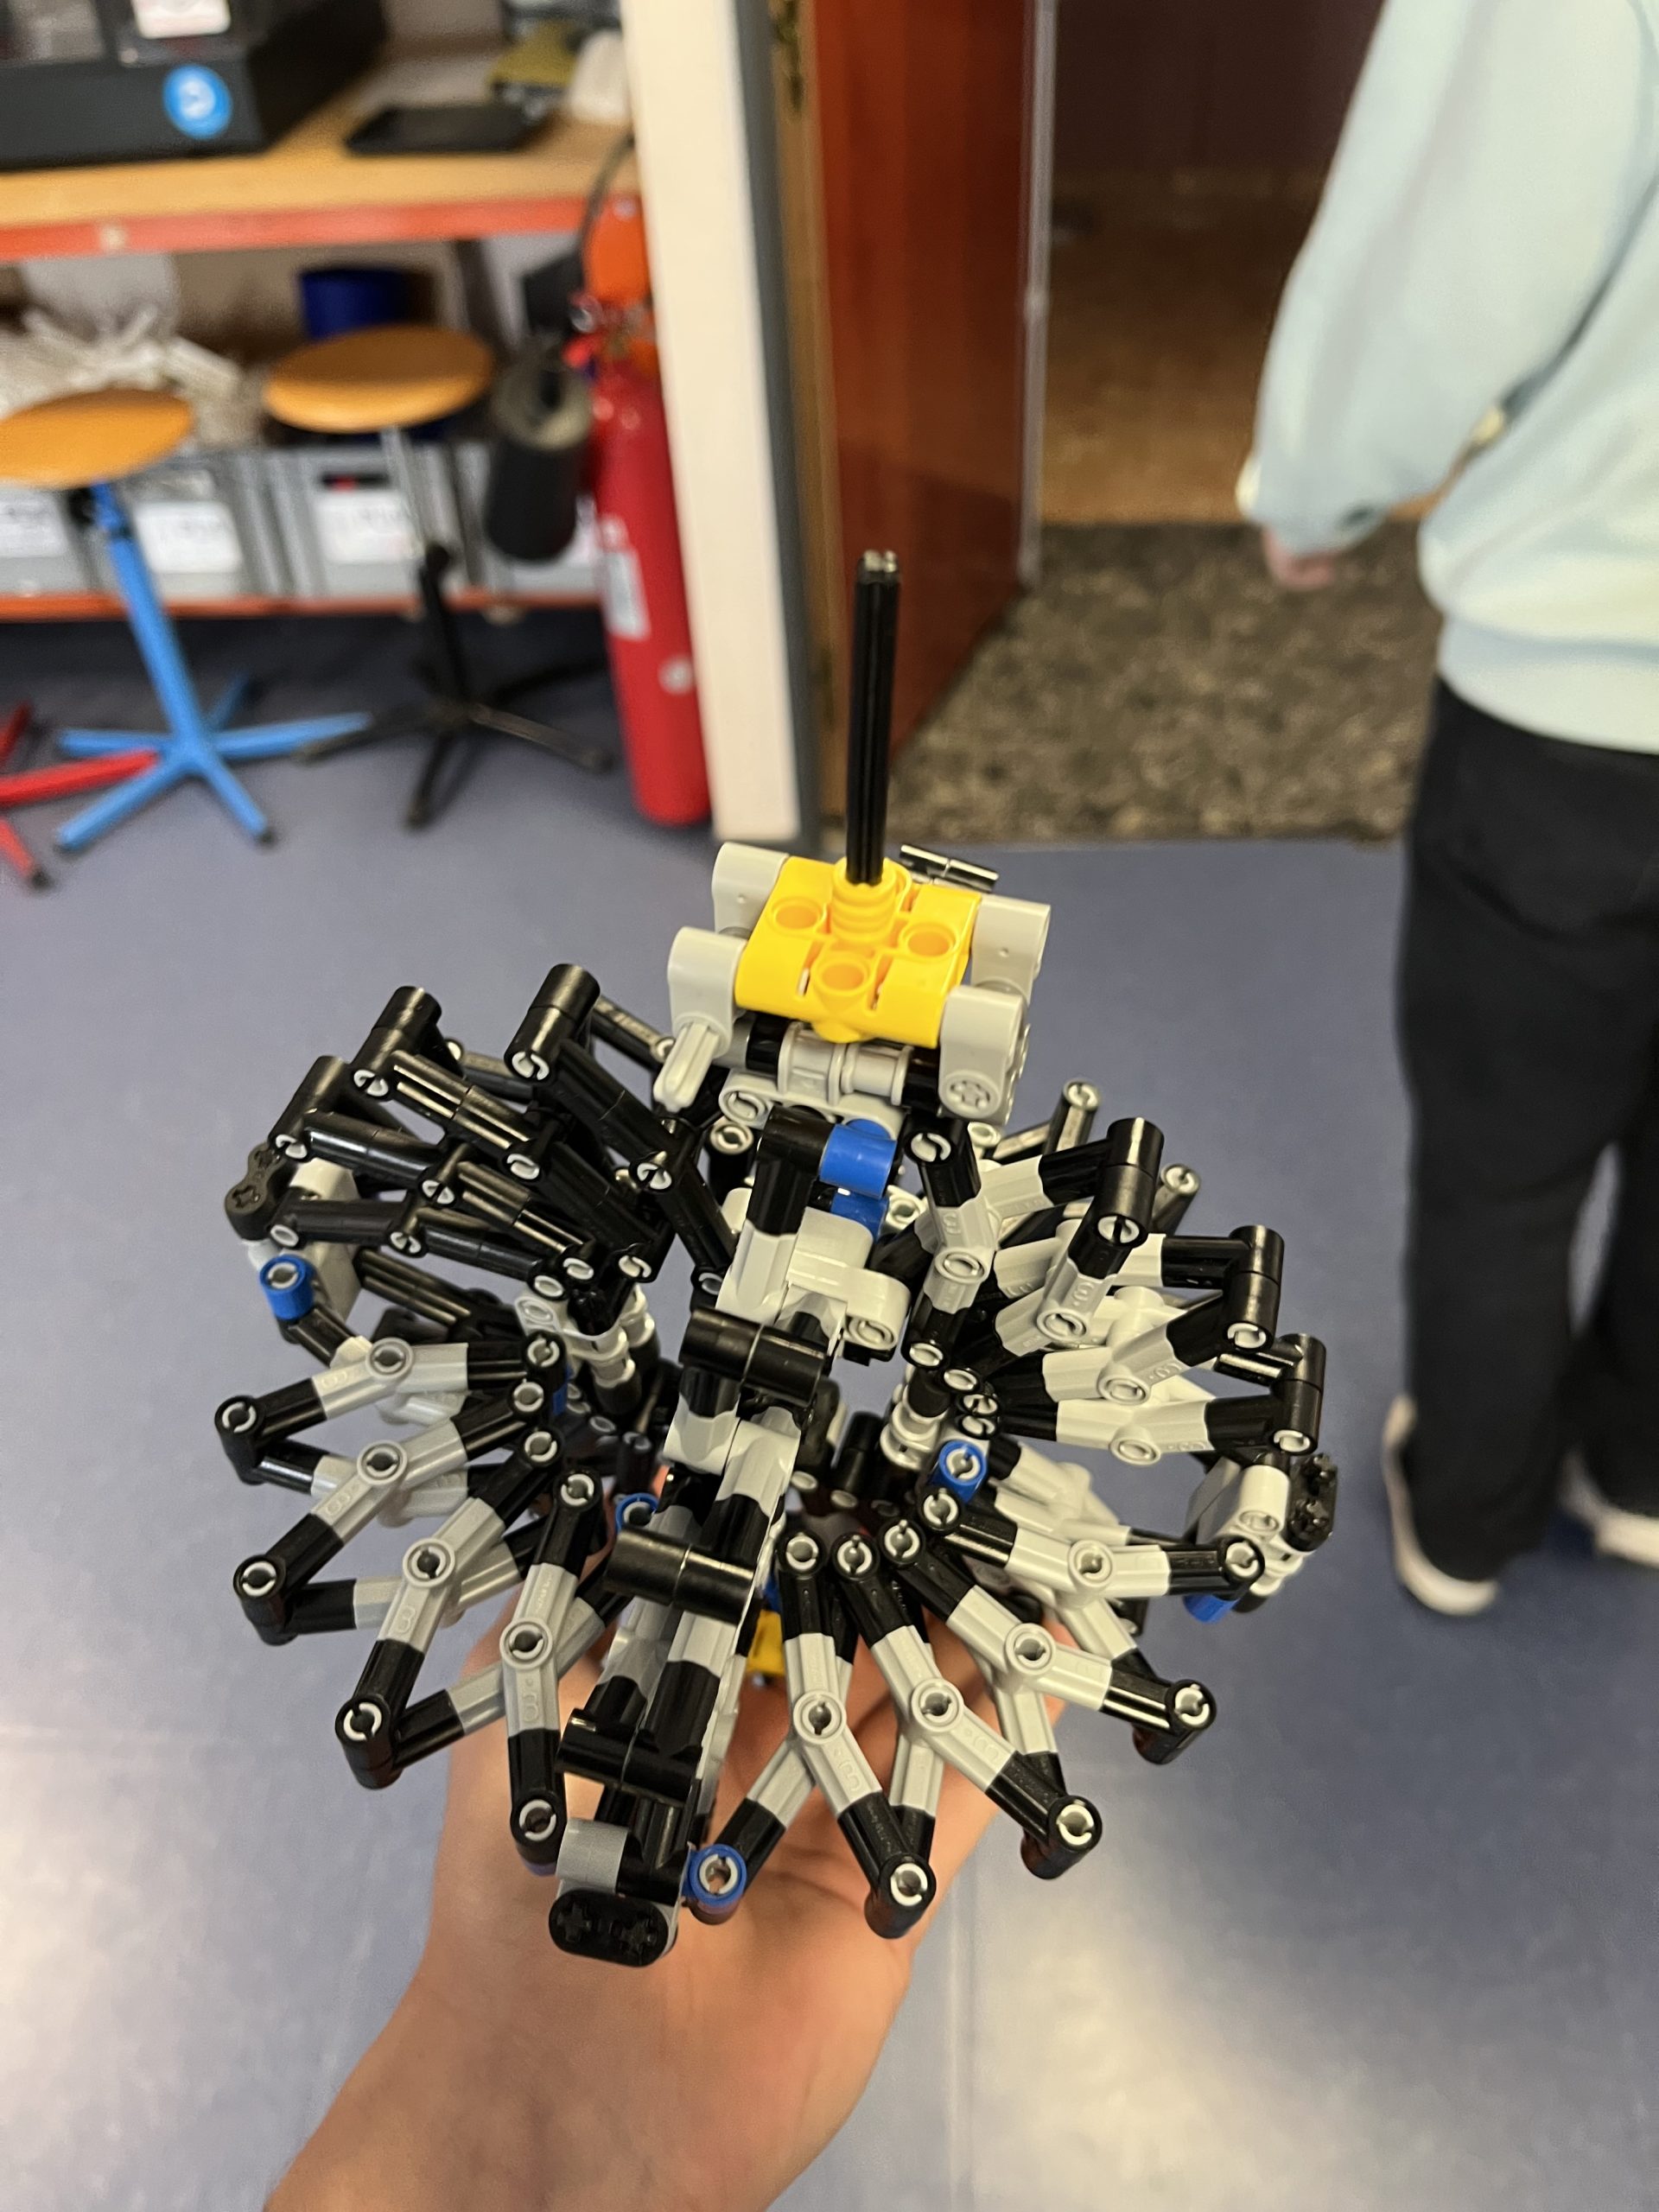
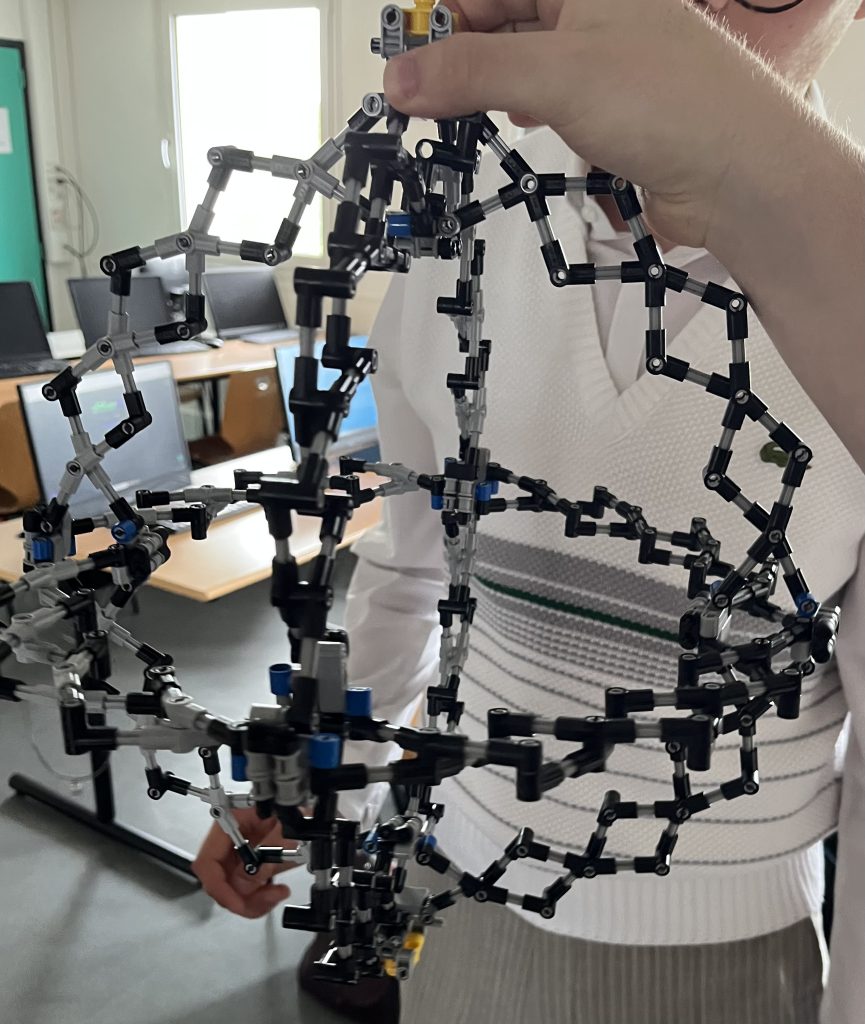
  • Le deuxième objet est quant à lui à propos de la conservation du moment cinétique. Pour cela, nous nous sommes inspirés d’un phénomène que l’on a tous sûrement observé sans le savoir. Une patineuse artistique effectue des rotations sur elle-même, en écartant ou resserrant ses bras, sa vitesse fluctue. Nous avons donc choisi de réaliser une sphère d’Hoberman en LEGO, plus connue sous le nom de “balle extensible”. Notre but est d’avoir un objet dont on peut modifier l’amplitude durant sa rotation et donc observer les variations de vitesse à l’instar de la patineuse.

Déroulement du premier projet

Imaginez un objet dont l’objectif est d’avoir un centre de gravité spécial, quelle étape sera la plus difficile d’après vous ? Le centre de gravité en question ? Et bien non. Pour pouvoir le comprendre il est important de savoir que cet objet sera entièrement réalisé à la découpeuse laser. Elle permet de découper des fines planches de bois contreplaqué. Nous devons donc découper plusieurs planches que l’ont assemblera ensuite.
La première étape est donc de construire notre projet sur ordinateur à l’aide d’un logiciel CAO (conception assistée par ordinateur). Nous avons choisi Onshape, car il permet de travailler à plusieurs sur le même fichier. De plus il est disponible en ligne et donc accessible depuis tous les postes de l’établissement. Nous avons d’abord dû réaliser un prototype dans le but de tester le logiciel de CAO, découvrir la découpeuse laser et surtout essayer la fonction “laser joint” sur le logiciel qui nous permet d’assembler des pièces découpées à l’aide de créneaux.

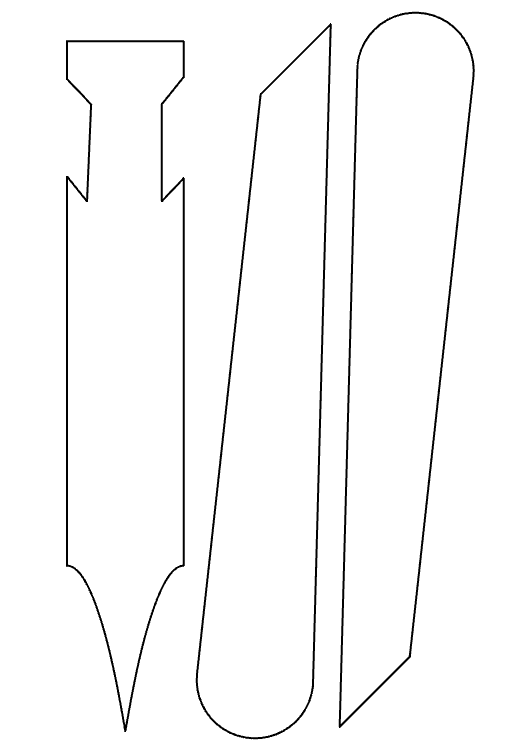
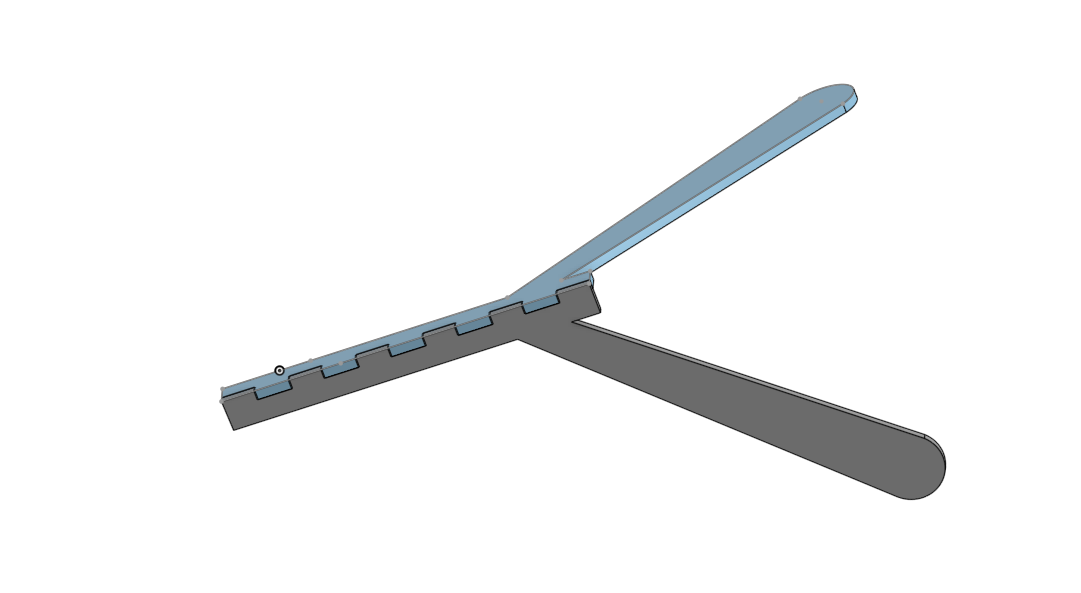
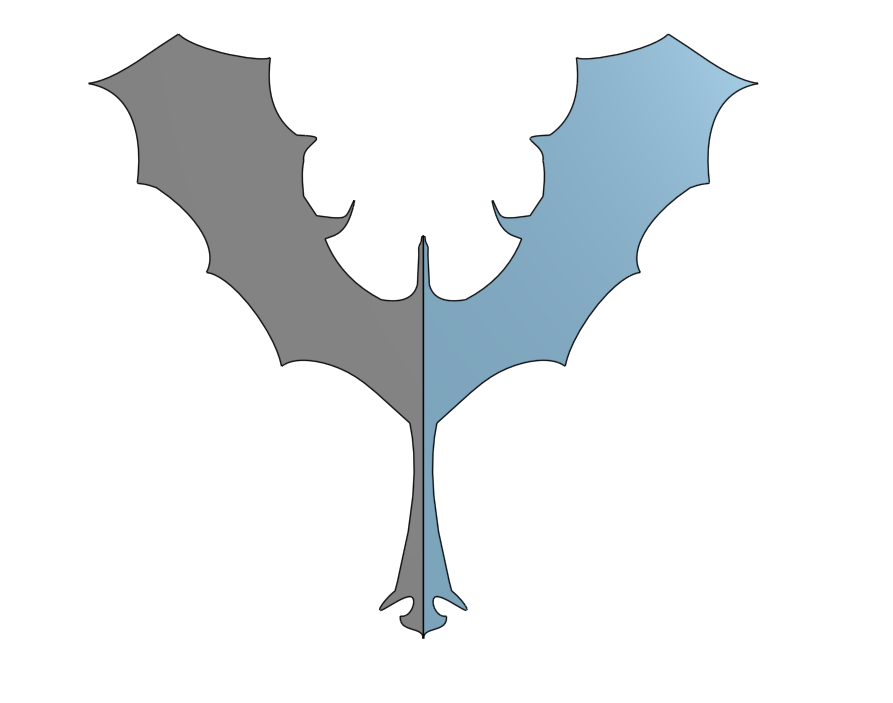
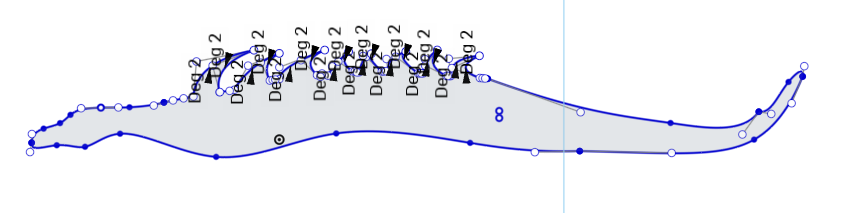
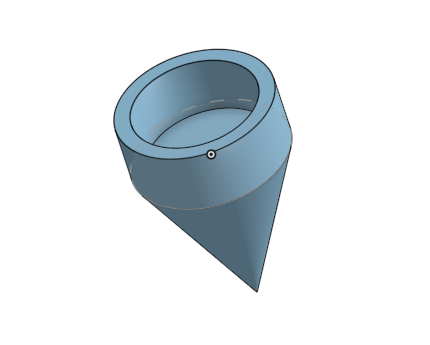
Les images ci-dessus sont une seule et même pièce en CAO, la première nous permet de visualiser la pièce que nous allons imprimer, la deuxième est la forme sous laquelle la découpeuse laser doit recevoir notre pièce et donc, sera la forme sous laquelle notre pièce sortira.

Nous nous sommes donc inspirés de la libellule du CC de l’année précédente pour concevoir notre premier prototype.

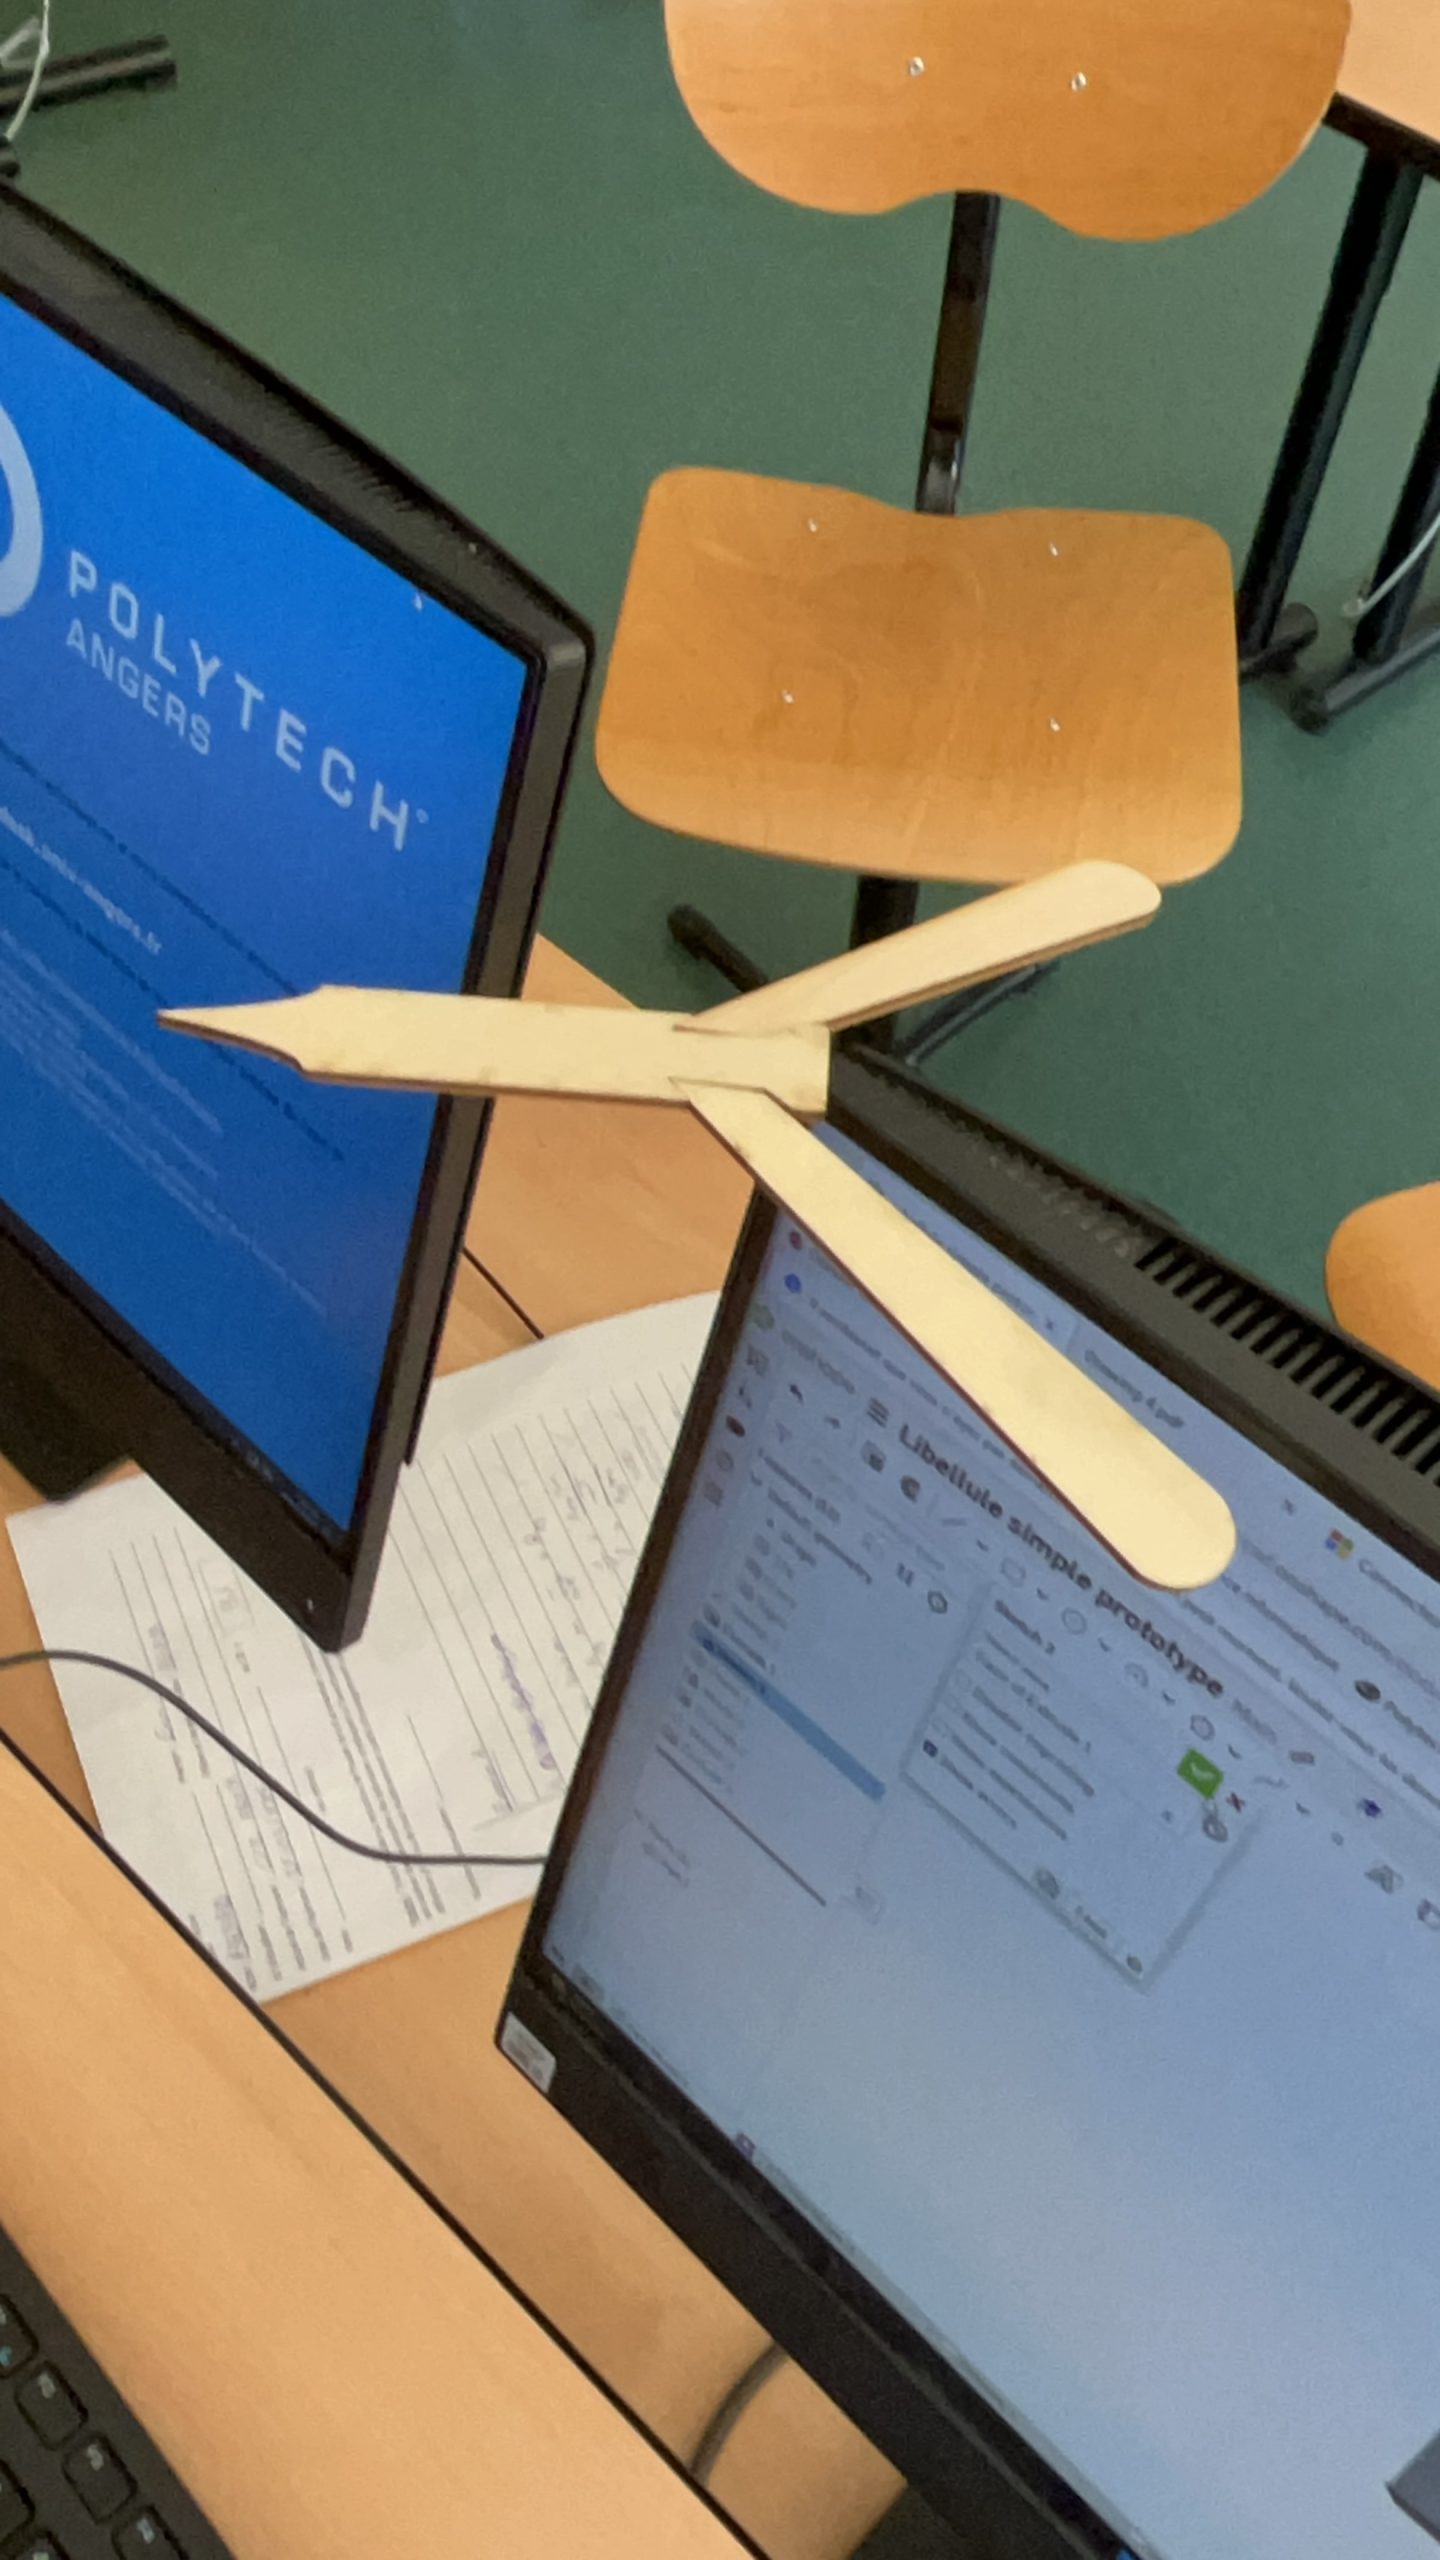
Sachant que le logiciel nous permet de connaître le centre de gravité supposé de notre pièce (nous épargnant les calculs), il est important de savoir que pour assembler les différentes parties de notre objet grâce aux créneaux il est nécessaire de réaliser un serrage, autrement dit que la pièce à emboiter soit légèrement plus large que la fente censée l’accueillir. Notre première CAO fût donc un prototype d’une libellule très simplifiée dont le but principal est de vérifié la précision du logiciel quant à la position du centre de gravité mais surtout de tester notre serrage.

Sympa n’est-ce pas ?
À vrai dire, pas autant que cela ne puisse paraître… Et les “ailes” ne tiennent pas vraiment. Cela va engendrer plus de problèmes que l’on aurait pu le croire.

Certains se diront alors, mais pourquoi ne pas tout faire à plat d’un seul et même bloc ? En réalité, les ailes doivent être inclinées vers l’avant mais aussi vers le bas pour avoir une bonne stabilité. Voici donc notre principal problème : l’assemblage. En l’occurrence ici, la découverte du premier problème majeur, les ailes doivent être penchées vers l’avant et vers le bas, dans une fente plate avec une ouverture croissante. Autrement dit, nous devons gérer deux angles d’inclinaisons pendant l’emboiture dans une fente qui ne permet pas de liberté de mouvement et c’est un problème impossible à prévoir sur la CAO.
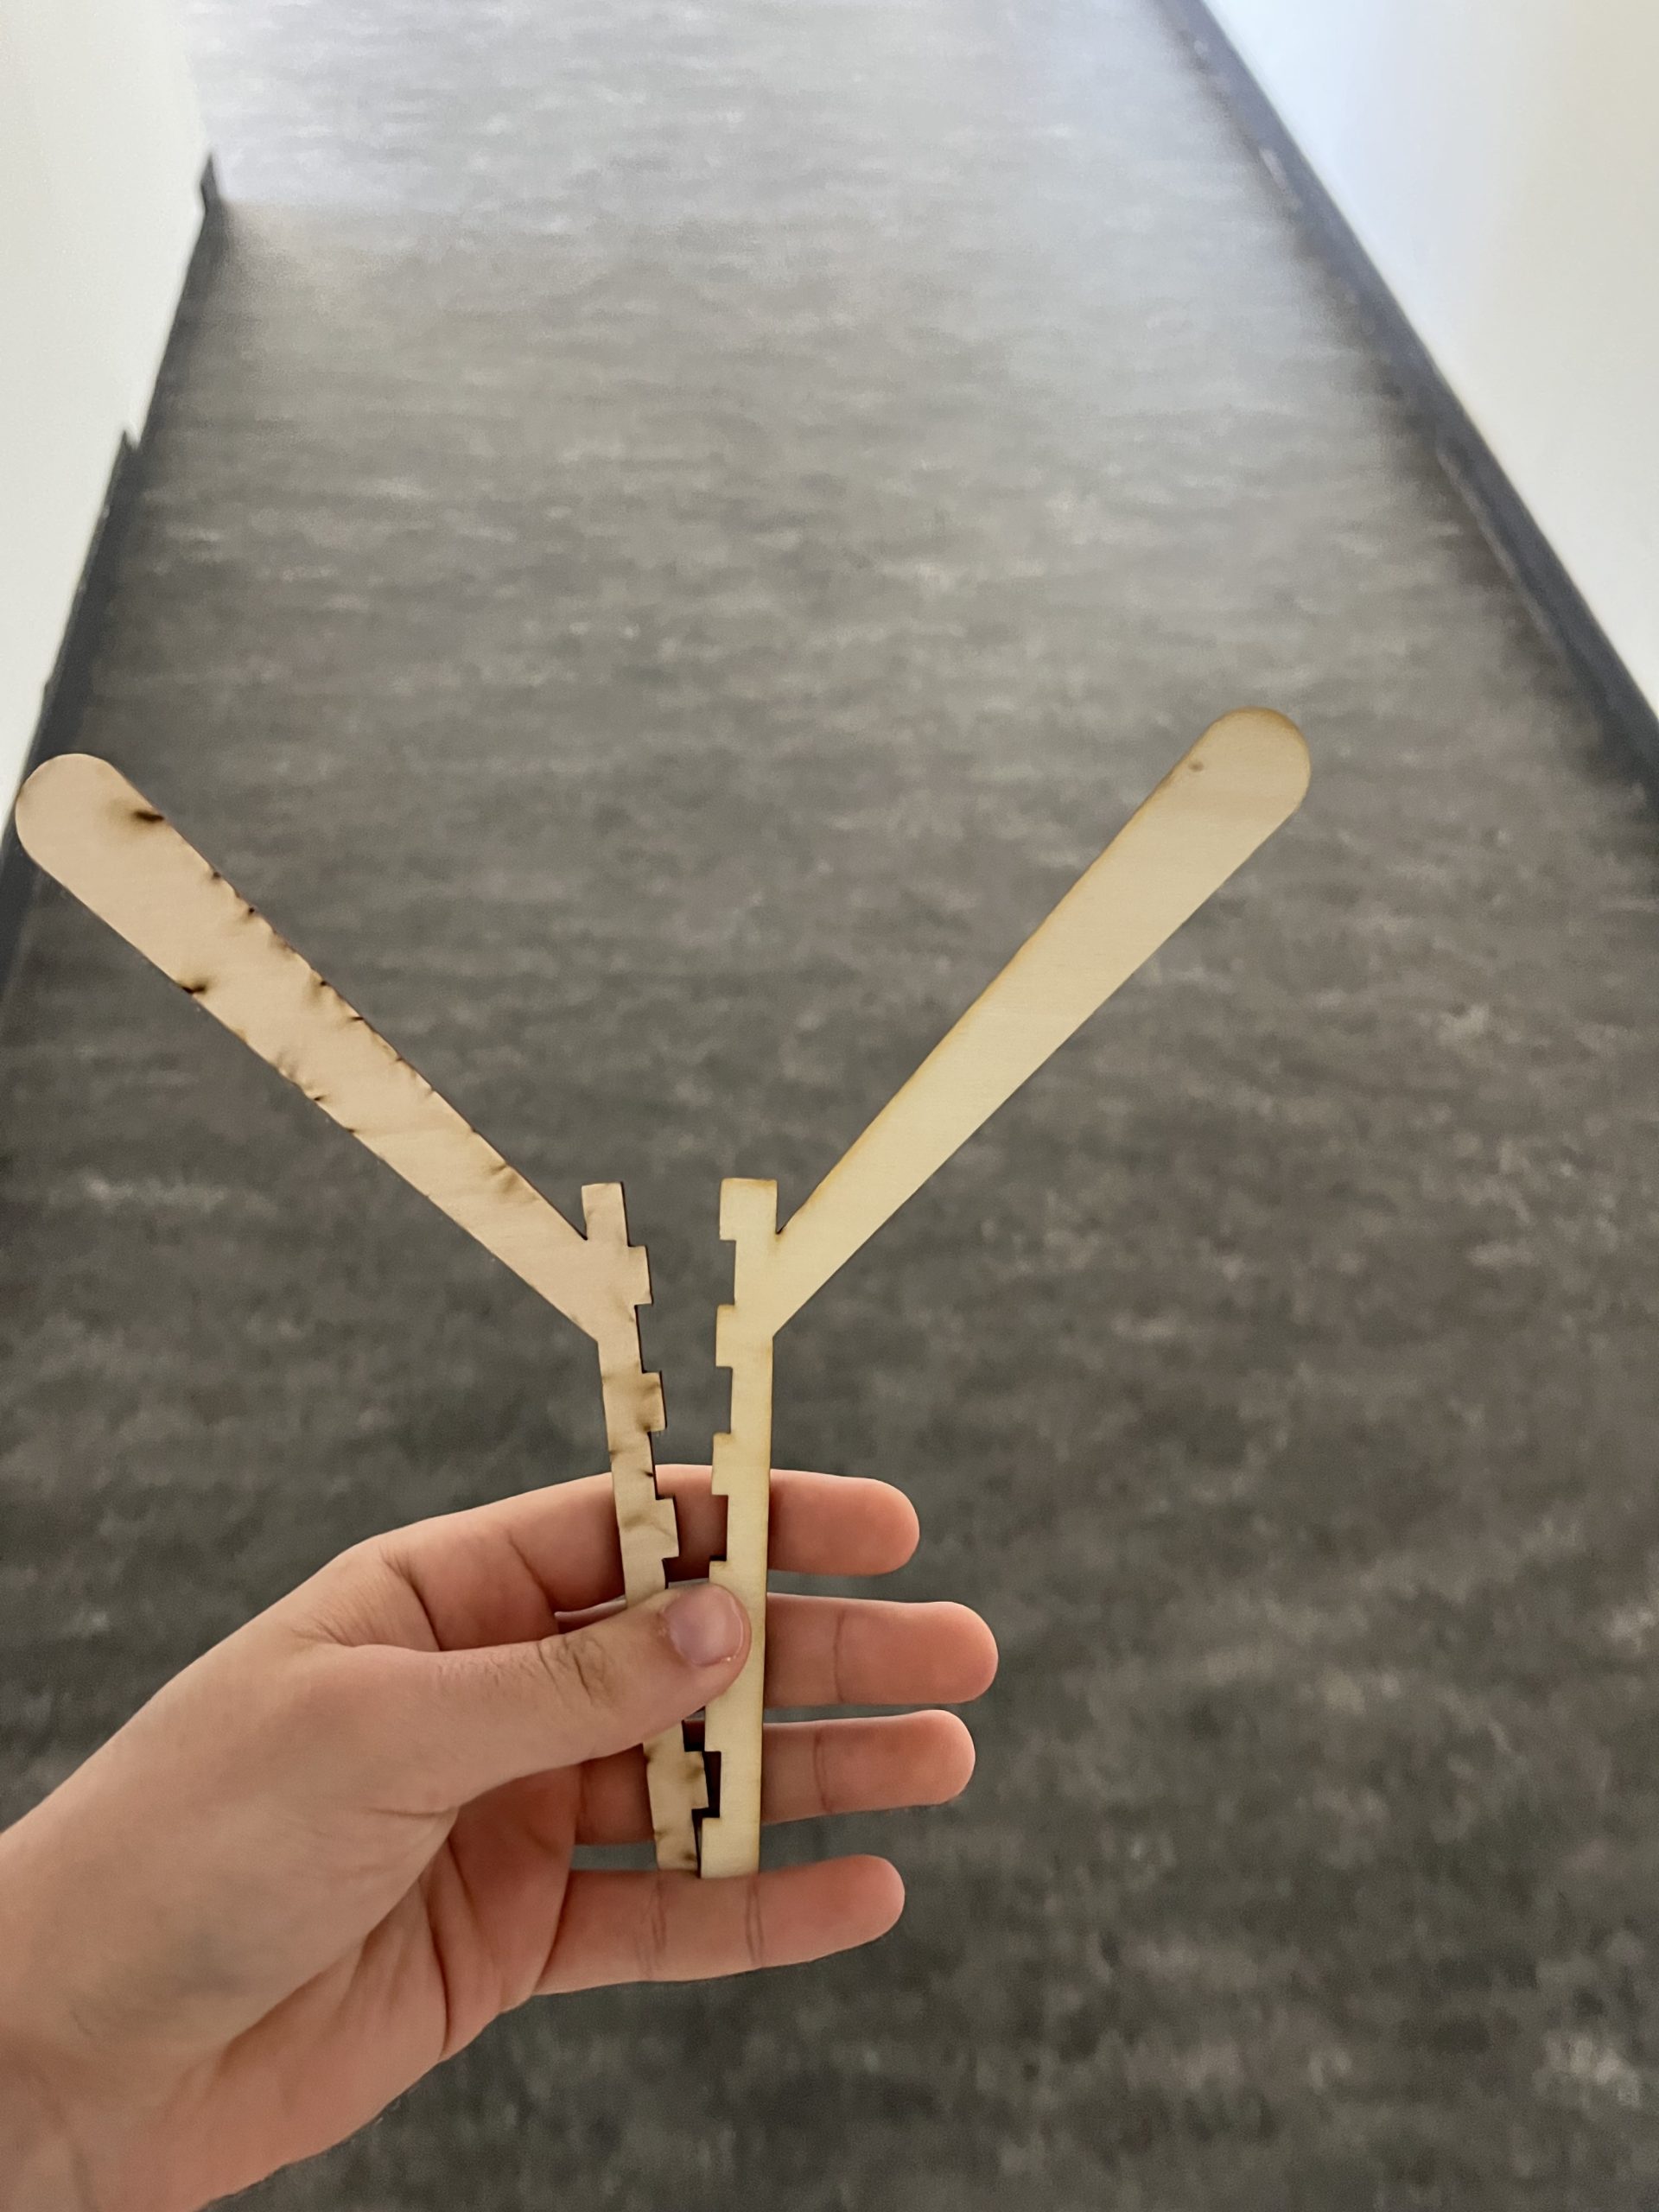
Après de longues réflexions et l’aide de monsieur Verron, nous avons eu une nouvelle idée : ne pas réaliser la CAO de manière à devoir relier les ailes au corps mais plutôt de sorte à avoir une seule pièce découpée en deux en son centre. Nous n’aurions donc plus qu’un angle à gérer et le soucis semblerait réglé.
L’idée est assez complexe à visualiser alors voici des photos de notre nouvelle pièce et de sa CAO réalisée en amont :

L’idée semble plutôt bonne, nous avons donc réalisé une première CAO du dragon, histoire de rendre le tout plus attrayant qu’un prototype rectangulaire.

En réalité, ce n’est pas exactement le tout premier dragon, plusieurs retouches ont déjà été faites pour arriver à celui-ci mais seulement esthétiques en faisant évidement attention à garder le centre de gravité souhaité.
Cette fois, c’est lors de l’application de la fonction laser joint qu’un nouveau problème s’est présenté, le corps est bien trop fin pour y mettre des créneaux au milieu et le modifier changerait tout l’équilibre.
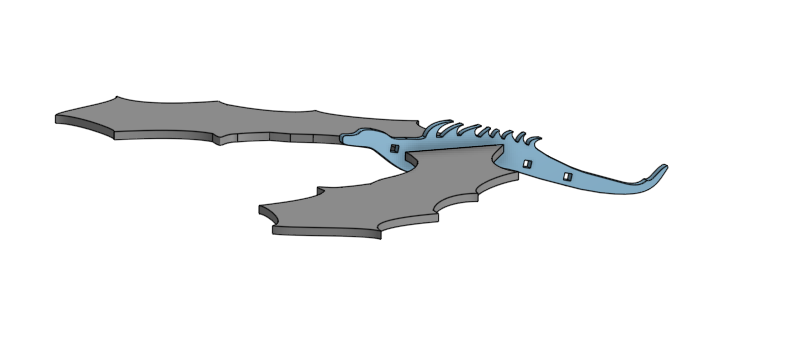
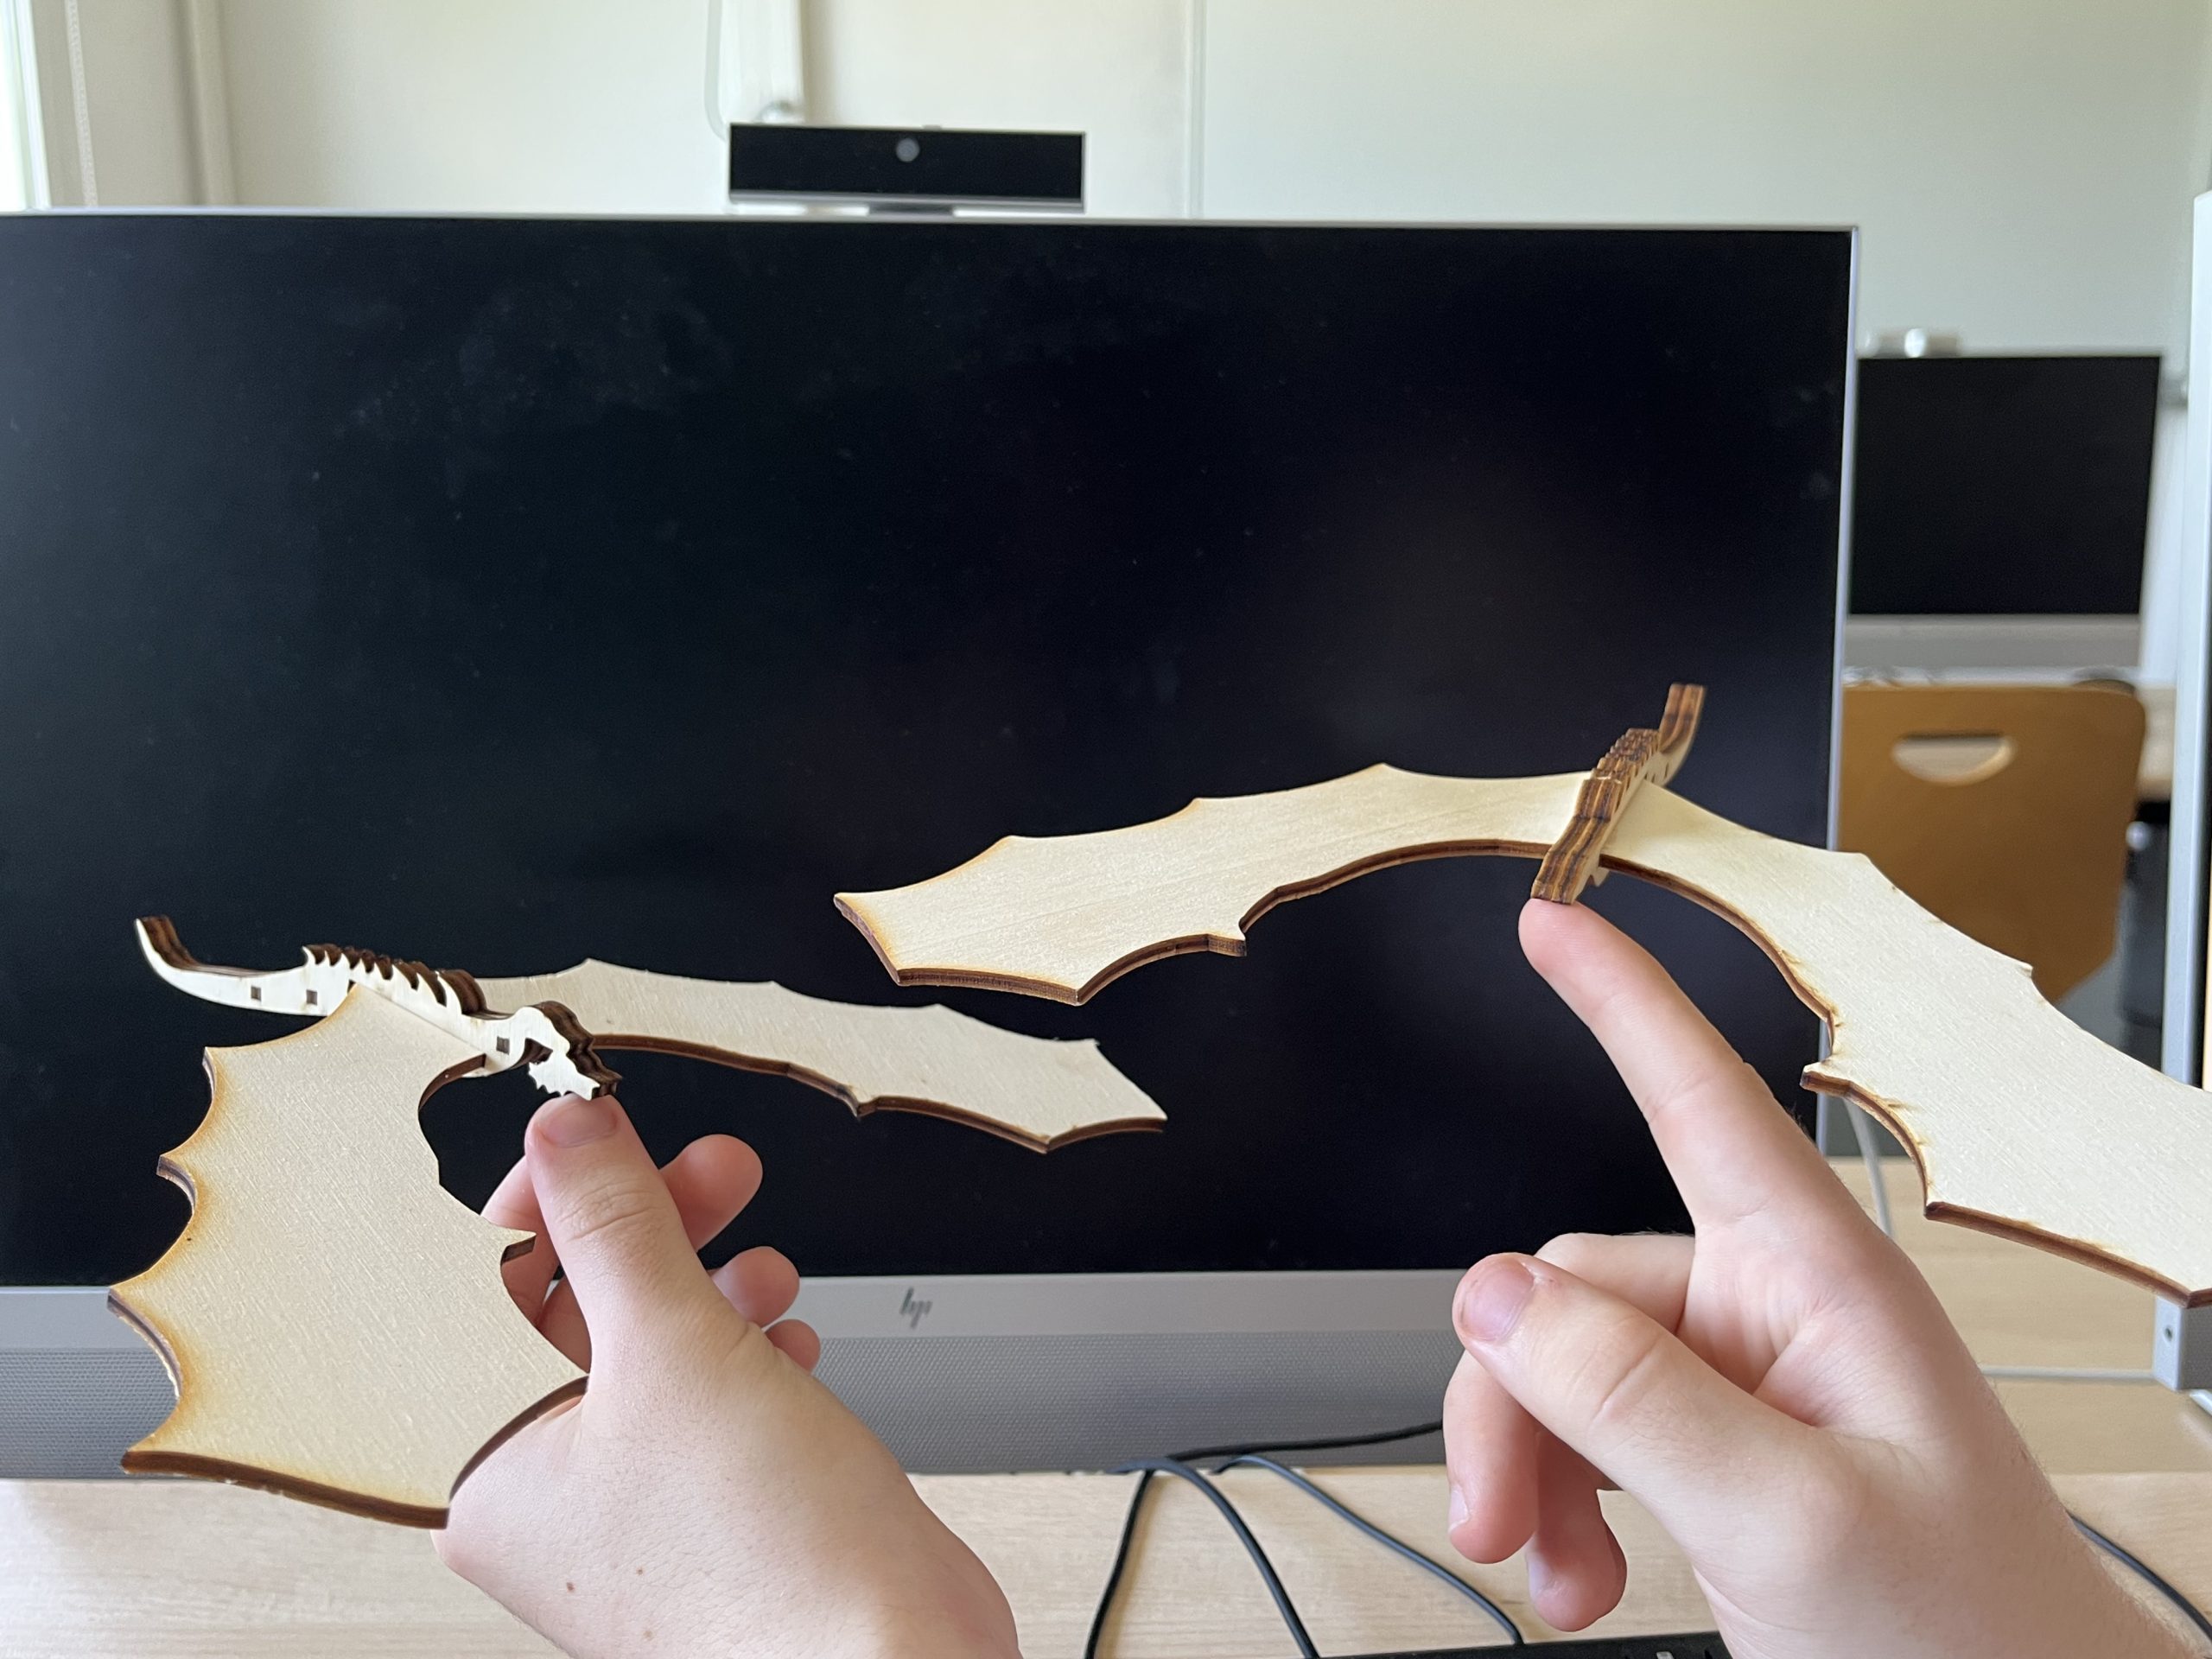
Après plusieurs heures de réflexion, un choix a été effectué. Nous réalisons maintenant le corps de face sur la CAO et les ailes à plat, ce qui encore une fois est plus simple à comprendre en image :

Après un long travail sur la forme, le point d’équilibre, la manière d’attacher les ailes au corps, le serrage de celles-ci et surtout de nombreux essais, nous obtenons un objet final très correct.

Pas peu fiers du résultat, néanmoins nous sommes plutôt déçus du par rapport au temps de travail investi. Nous nous sommes rendu compte bien trop tard que l’imprimer en 3D par exemple nous aurait évité bien des soucis que nous avons eu en conséquences de l’utilisation de la découpeuse laser. La réalisation du dragon était néanmoins super agréable et nous sommes fiers d’avoir enfin réussi à mettre en forme cet objet.

Déroulement du deuxième projet

Le second projet a été réalisé en bien moins de temps bien que l’idée de celui-ci était présente dès le début mais grandement retardée par le retard causé par la réalisation du dragon.

L’idée initiale était d’imiter la patineuse artistique afin de reproduire l’effet de conservation d’énergie cinétique visible. Pour cela, nous souhaitions d’abord partir sur l’idée d’une toupie avec des bras que l’on pourrait rétracter durant sa rotation. Là est tout le problème, comment faire rentrer et sortir des bras pendant la rotation ? L’idée paraissant la plus simple : un mini moteur, mais il est trop tard pour le commander et surtout il nous faudrait une extrême précision sur la CAO pour lui laisser une place à l’intérieur de la toupie… Autant dire que ça s’annonçait long et compliqué. Nous avons rapidement compris que la CAO ne serait pas efficace car l’imprimante 3D demanderait trop de temps (que nous n’avons pas) pour réaliser plusieurs essais et nous n’avons pas de solution pour rentrer et sortir les bras durant la rotation.

CAO rapide et abandonnée d’une “toupie”

La seule possibilité restante est l’utilisation de LEGO. L’idée peut paraître farfelue néanmoins les LEGO sont connus pour avoir une grande précision et ils permettent le mouvement ! Exactement ce que nous souhaitons. Après plusieurs heures de recherches, c’est monsieur Verron qui proposa l’idée de la sphère rétractable autrement appelée la sphère d’Hoberman. En effet, son “ouverture” nous permettrait d’avoir un effet similaire à l’extension des bras.

Sphère déployable “d’Hoberman”

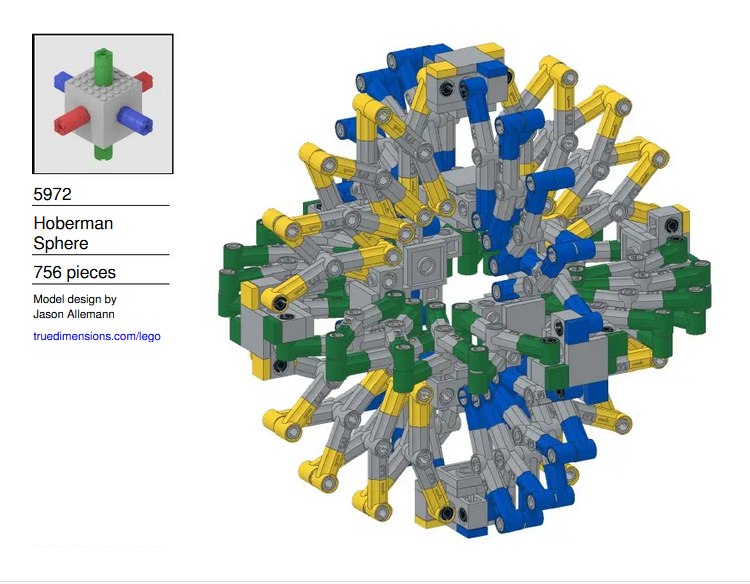
Les recherches de monsieur Verron ont permis d’avoir un PDF expliquant comment la reproduire en LEGO.

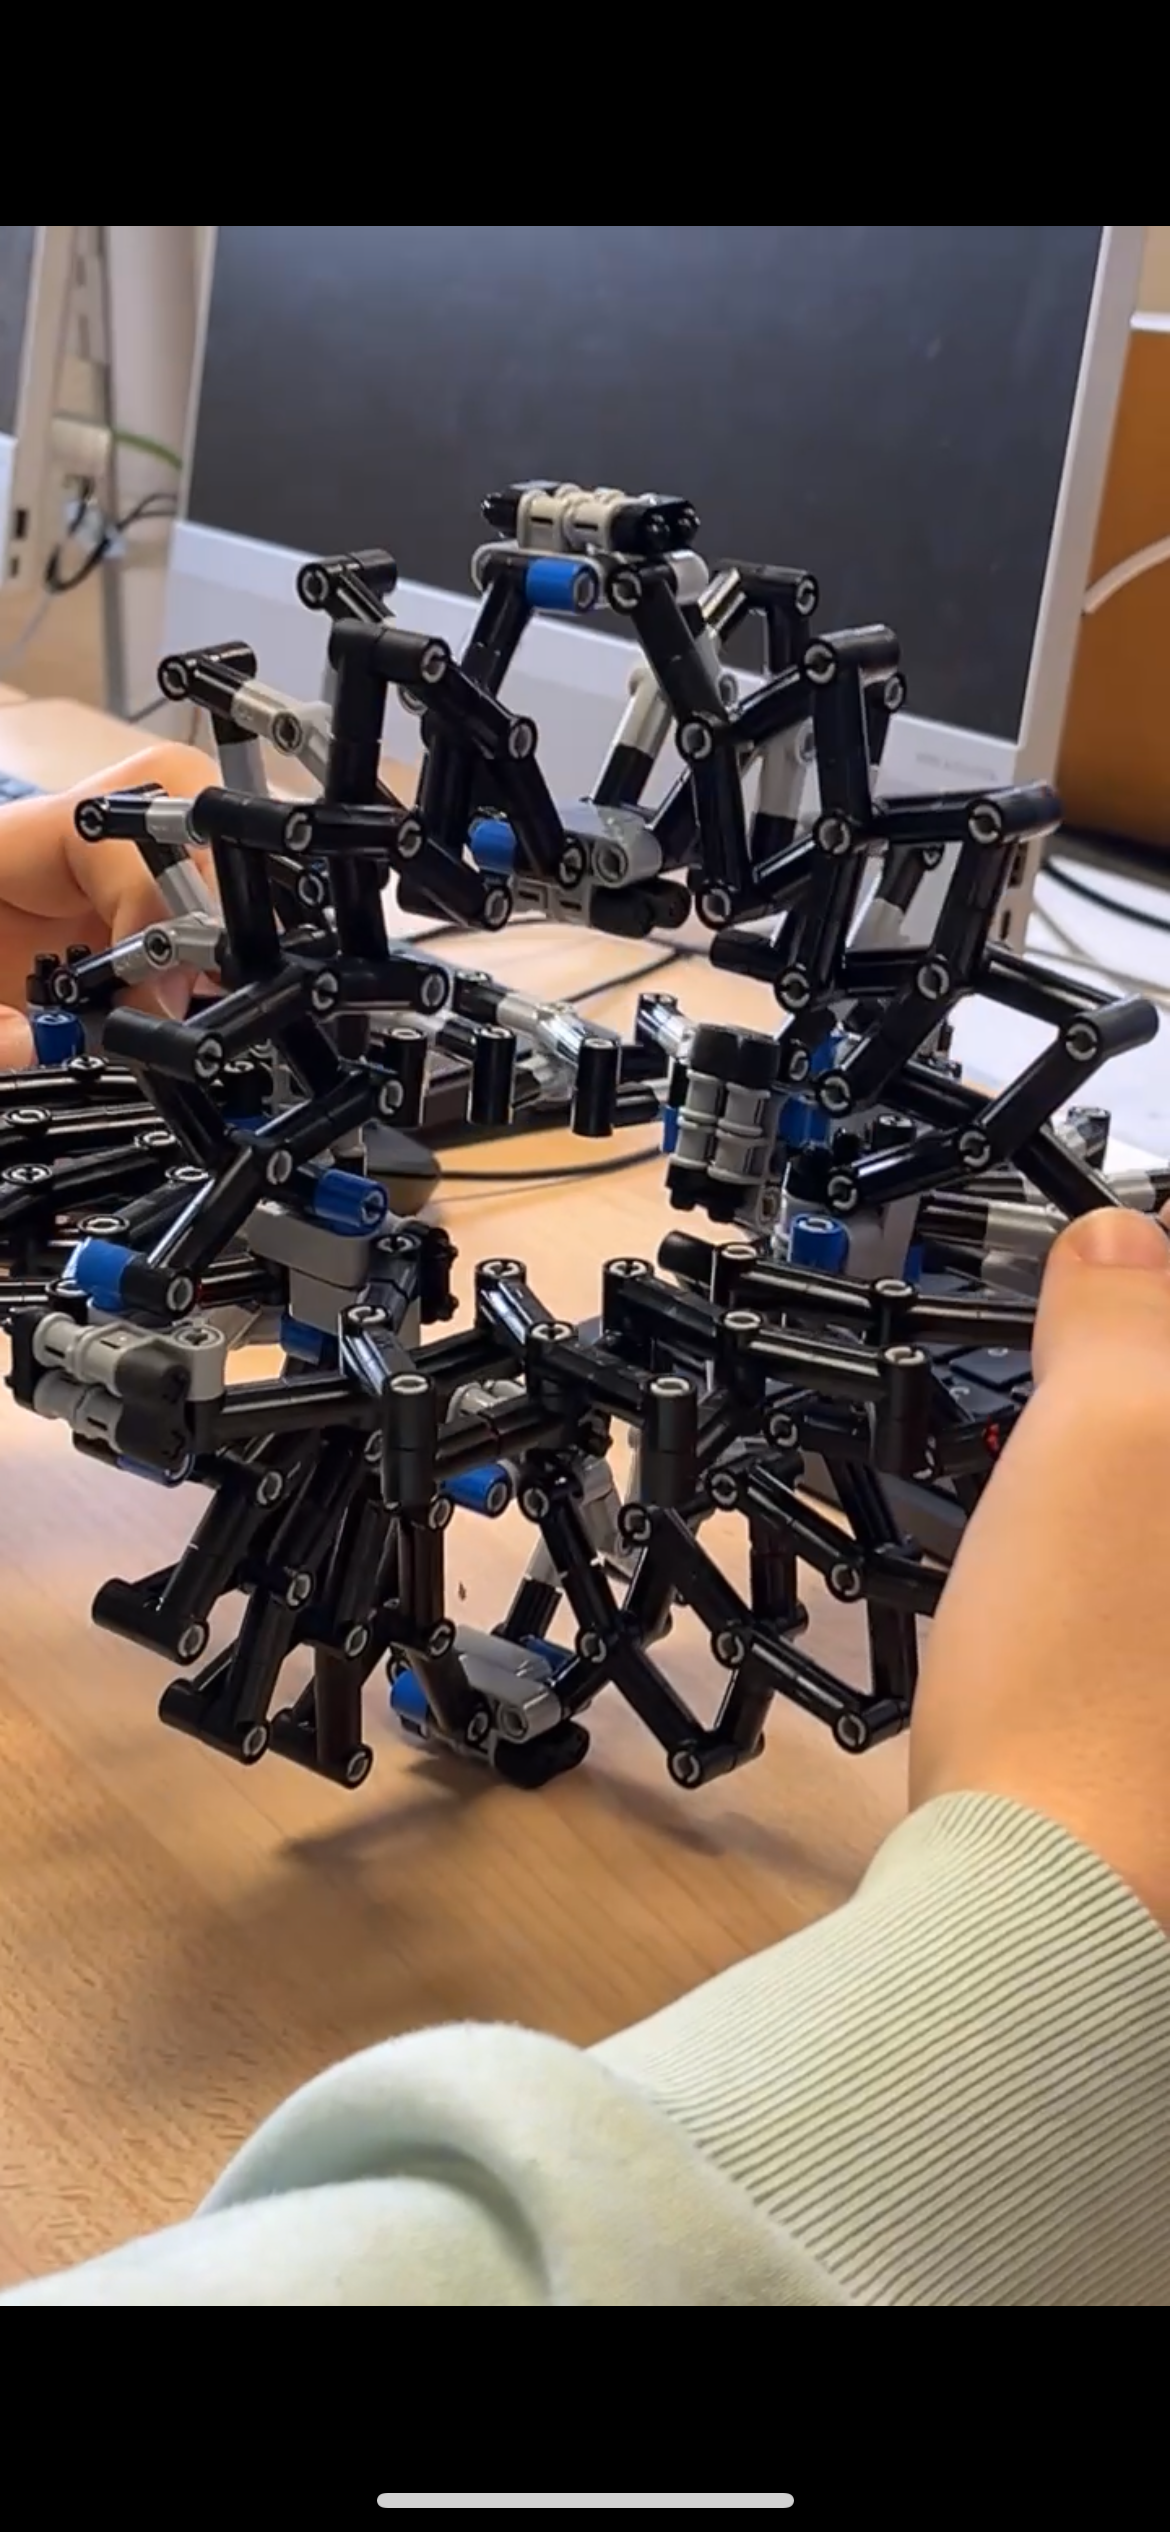
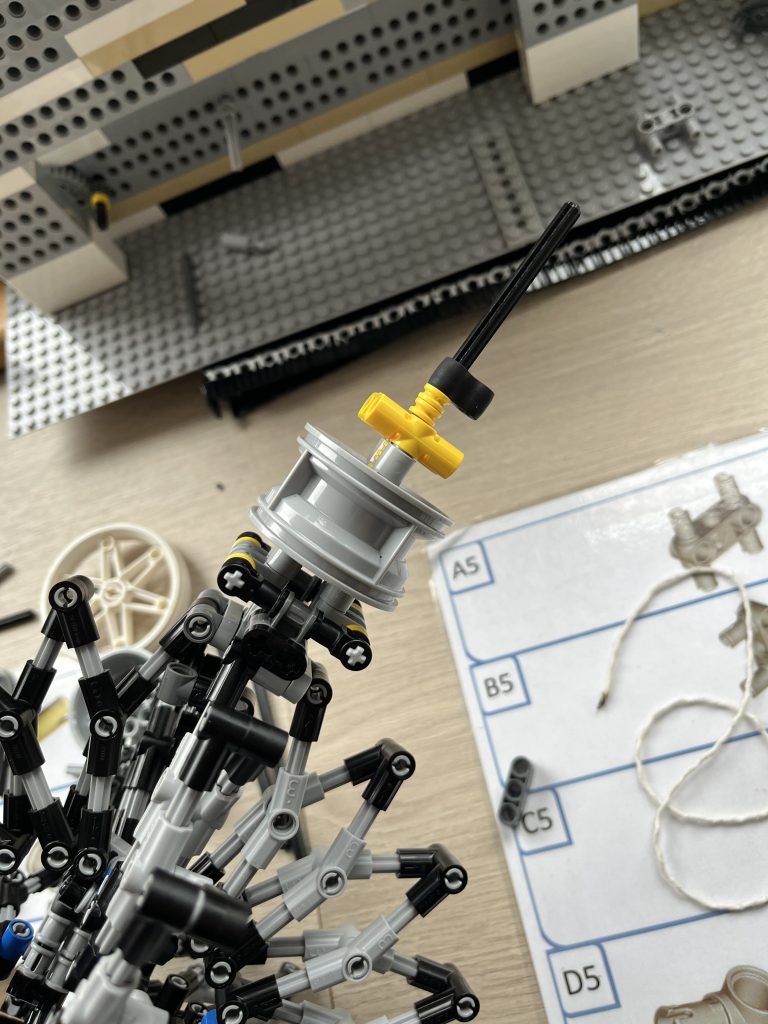
Après l’avoir construite, nous avons dû trouver un moyen de rajouter une tige nous servant à la mettre en rotation. Il a donc fallu trouver une manière de désolidariser la tige de la sphère pour ne pas bloquer la rotation lors de la saisie de la tige.

Désormais la sphère tourne mais présente quelques problèmes de stabilité lors du lancement, de plus elle ne tourne pas bien longtemps. Notre but est donc d’améliorer la rotation et d’éviter les frottements qui pourraient la ralentir.

Lors de nos tests pour essayer de rendre la rotation plus stable, nous en avons profiter pour l’agrandir et la rendre plus impressionnante.

Sphère agrandie

La rotation a été stabilisée et la boule agrandie, désormais, essayons de la trouver un moyen de la lancer avec une petite corde pour améliorer sa rotation. Nous devons donc trouver un moyen de fixer une nouvelle pièce qui ne gêne pas la rotation.

Nous avons trouver un moyen d’enrouler une corde, nous avons aussi préparer un fil de coton qui servira de corde, plus qu’à tester le montage.

Il s’avère que la cordelette lance la sphère trop fort, la force centrifuge devient trop grande pour pouvoir appuyer dessus (pour la faire rétrécir) sans que des pièces ne lâchent. L’idée est donc abandonnée surtout au vu du peu de temps qu’il nous reste nous préférons continuer de la renforcer pour la lancer correctement à la main et qu’elle tourne plus longtemps.

On finit par obtenir un résultat dont nous sommes fiers aussi ! Surtout compte tenu de l’efficacité dont nous avons fait preuve.

Sphère d’Hoberman terminée

En guise de conclusion, la réalisation de ces projets a été globalement de bons moments nous permettant de travailler différemment et en autonomie. Néanmoins, si c’était à refaire, l’organisation de notre temps serait à revoir.

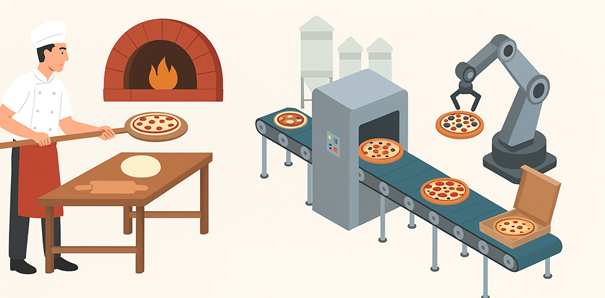
Simulation d’une production à pizzas: atelier artisanal et usine 4.0

☆ La Boîte à Histoires ☆

C’est un petit objet destiné aux enfants pour écouter des histoires fantastiques, un peu comme la boîte Lunii® déjà commercialisée, qui permet d’écouter des histoires absolument n’importe où. En tout cas voici l’objet que nous avons finalement obtenu : 

Boîte à histoire Lunii® VS la nôtre

Objectifs

Au départ, avant même de commencer à toucher à l’ordinateur ou aux breadboards, nous avons pu examiner ce qui a été notre modèle au tout début de la session projet : la boîte à histoires de Maxime et Adrien, réalisée il y a maintenant 2 ans. On a pu pointer du doigt certains points d’amélioration parmi lesquels, je cite : 

  • Que la boîte soit transportable (donc plus besoin de la brancher en permanence)
  • Que le volume soit réglable plus facilement
  • Pouvoir changer les histoires sur la carte SD via un ordinateur
  • Un design plus adapté et plus sympa

Câblages et programmation de la boîte

Quand nous avons commencé, nous ne savions pas vraiment où nous allions. Nous avions peu de connaissances en électronique ou en programmation… 

On a donc appris, dans un premier temps, à programmer en langage C pour faire fonctionner une carte Arduino®. Cette carte est super importante pour que notre boîte fonctionne puisque c’est elle qui va avoir en mémoire tout notre codage (fonctionnement des boutons, du son ou de l’écran).

Aussi nous avons dû sélectionner plusieurs composants qui se devaient d’être compatibles les uns avec les autres. C’était assez complexe de tous les assembler ensemble car peu de personnes font leur boîte à histoires eux-mêmes et donc il est difficile de comprendre comment relier tel écran à tel autre composant. Nous avons donc dû regarder beaucoup de tuto Youtube et pas mal de datasheet (ce sont des documents qui indiquent comment fonctionne chaque composant).

Ensuite nous avons “simplement” soudé les fils les uns avec les autres afin qu’ils ne partent pas dans tous les sens (même si ça a un peu été le cas car ils n’étaient vraiment pas solides pour certains) ! Enfin bref, une fois tous les fils soudés (solidement) et les programmes importés, tout à commencé à fonctionner : nous avions le squelette de notre boîte à histoires ! Mais on ne pouvait pas s’arrêter en si bon chemin…

Structure de la boîte

Pour tout vous dire, nous avons, en réalité, travaillé à 4 sur ce projet mais nous avons dû proposer 2 boîtes et se diviser en 2 groupes. Pour notre part, nous vous proposons une superbe boîte à histoire en bois ! On pourrait croire que c’est simple à créer mais pas tant que ça. Nous avons utilisé pour ce faire le logiciel SolidWorks®. On avait déjà pu travailler avec ce logiciel par le passé mais ça n’avait là rien à voir puisque ce n’était pas du plastique. On à donc dû imaginer une boîte à plat et suffisamment solide pour que le bois ne cède pas, pour vous montrer : 


CAO de la boîte à histoires

On a pu utiliser une découpeuse laser et obtenir la structure de notre boîte que nous n’avions plus qu’à plier, pour obtenir tout une bordure continue et arrondie. On s’est aussi rendu compte que 5 mm d’épaisseur pour le bois : c’est très fin et évidemment ça casse… 

Après plusieurs maquettes brisées, on a fait ressortir notre côté artistique, créatif, inventif et nous avons poursuivi le design de notre boîte en y ajoutant des petites gravures un peu enfantines et joyeuses mais surtout qui faisaient rêver…


Comme vous pouvez le voir, on a un peu touché à tout dans ce projet, on a beaucoup appris et on s’est surtout beaucoup amusées à chercher des solutions à chacun de nos problèmes. Aussi, merci à nos représentants de projet M. Guyonneau et M. Mercier, qui nous ont bien aidé à résoudre certains de nos blocages.

Merci de nous avoir lu, en espérant que le projet vous ait autant plu qu’à nous 😉

PCM Solar Thermal Panel

INTRODUCTION

Dans le cadre du projet de fin de semestre, nous avons choisi de nous intéresser aux matériaux à changement de phase (MCP), connus pour leur capacité à stocker et restituer de l’énergie thermique lors de leur changement d’état. L’idée était d’évaluer leur utilité dans une application concrète et accessible : un ballon d’eau chaude.
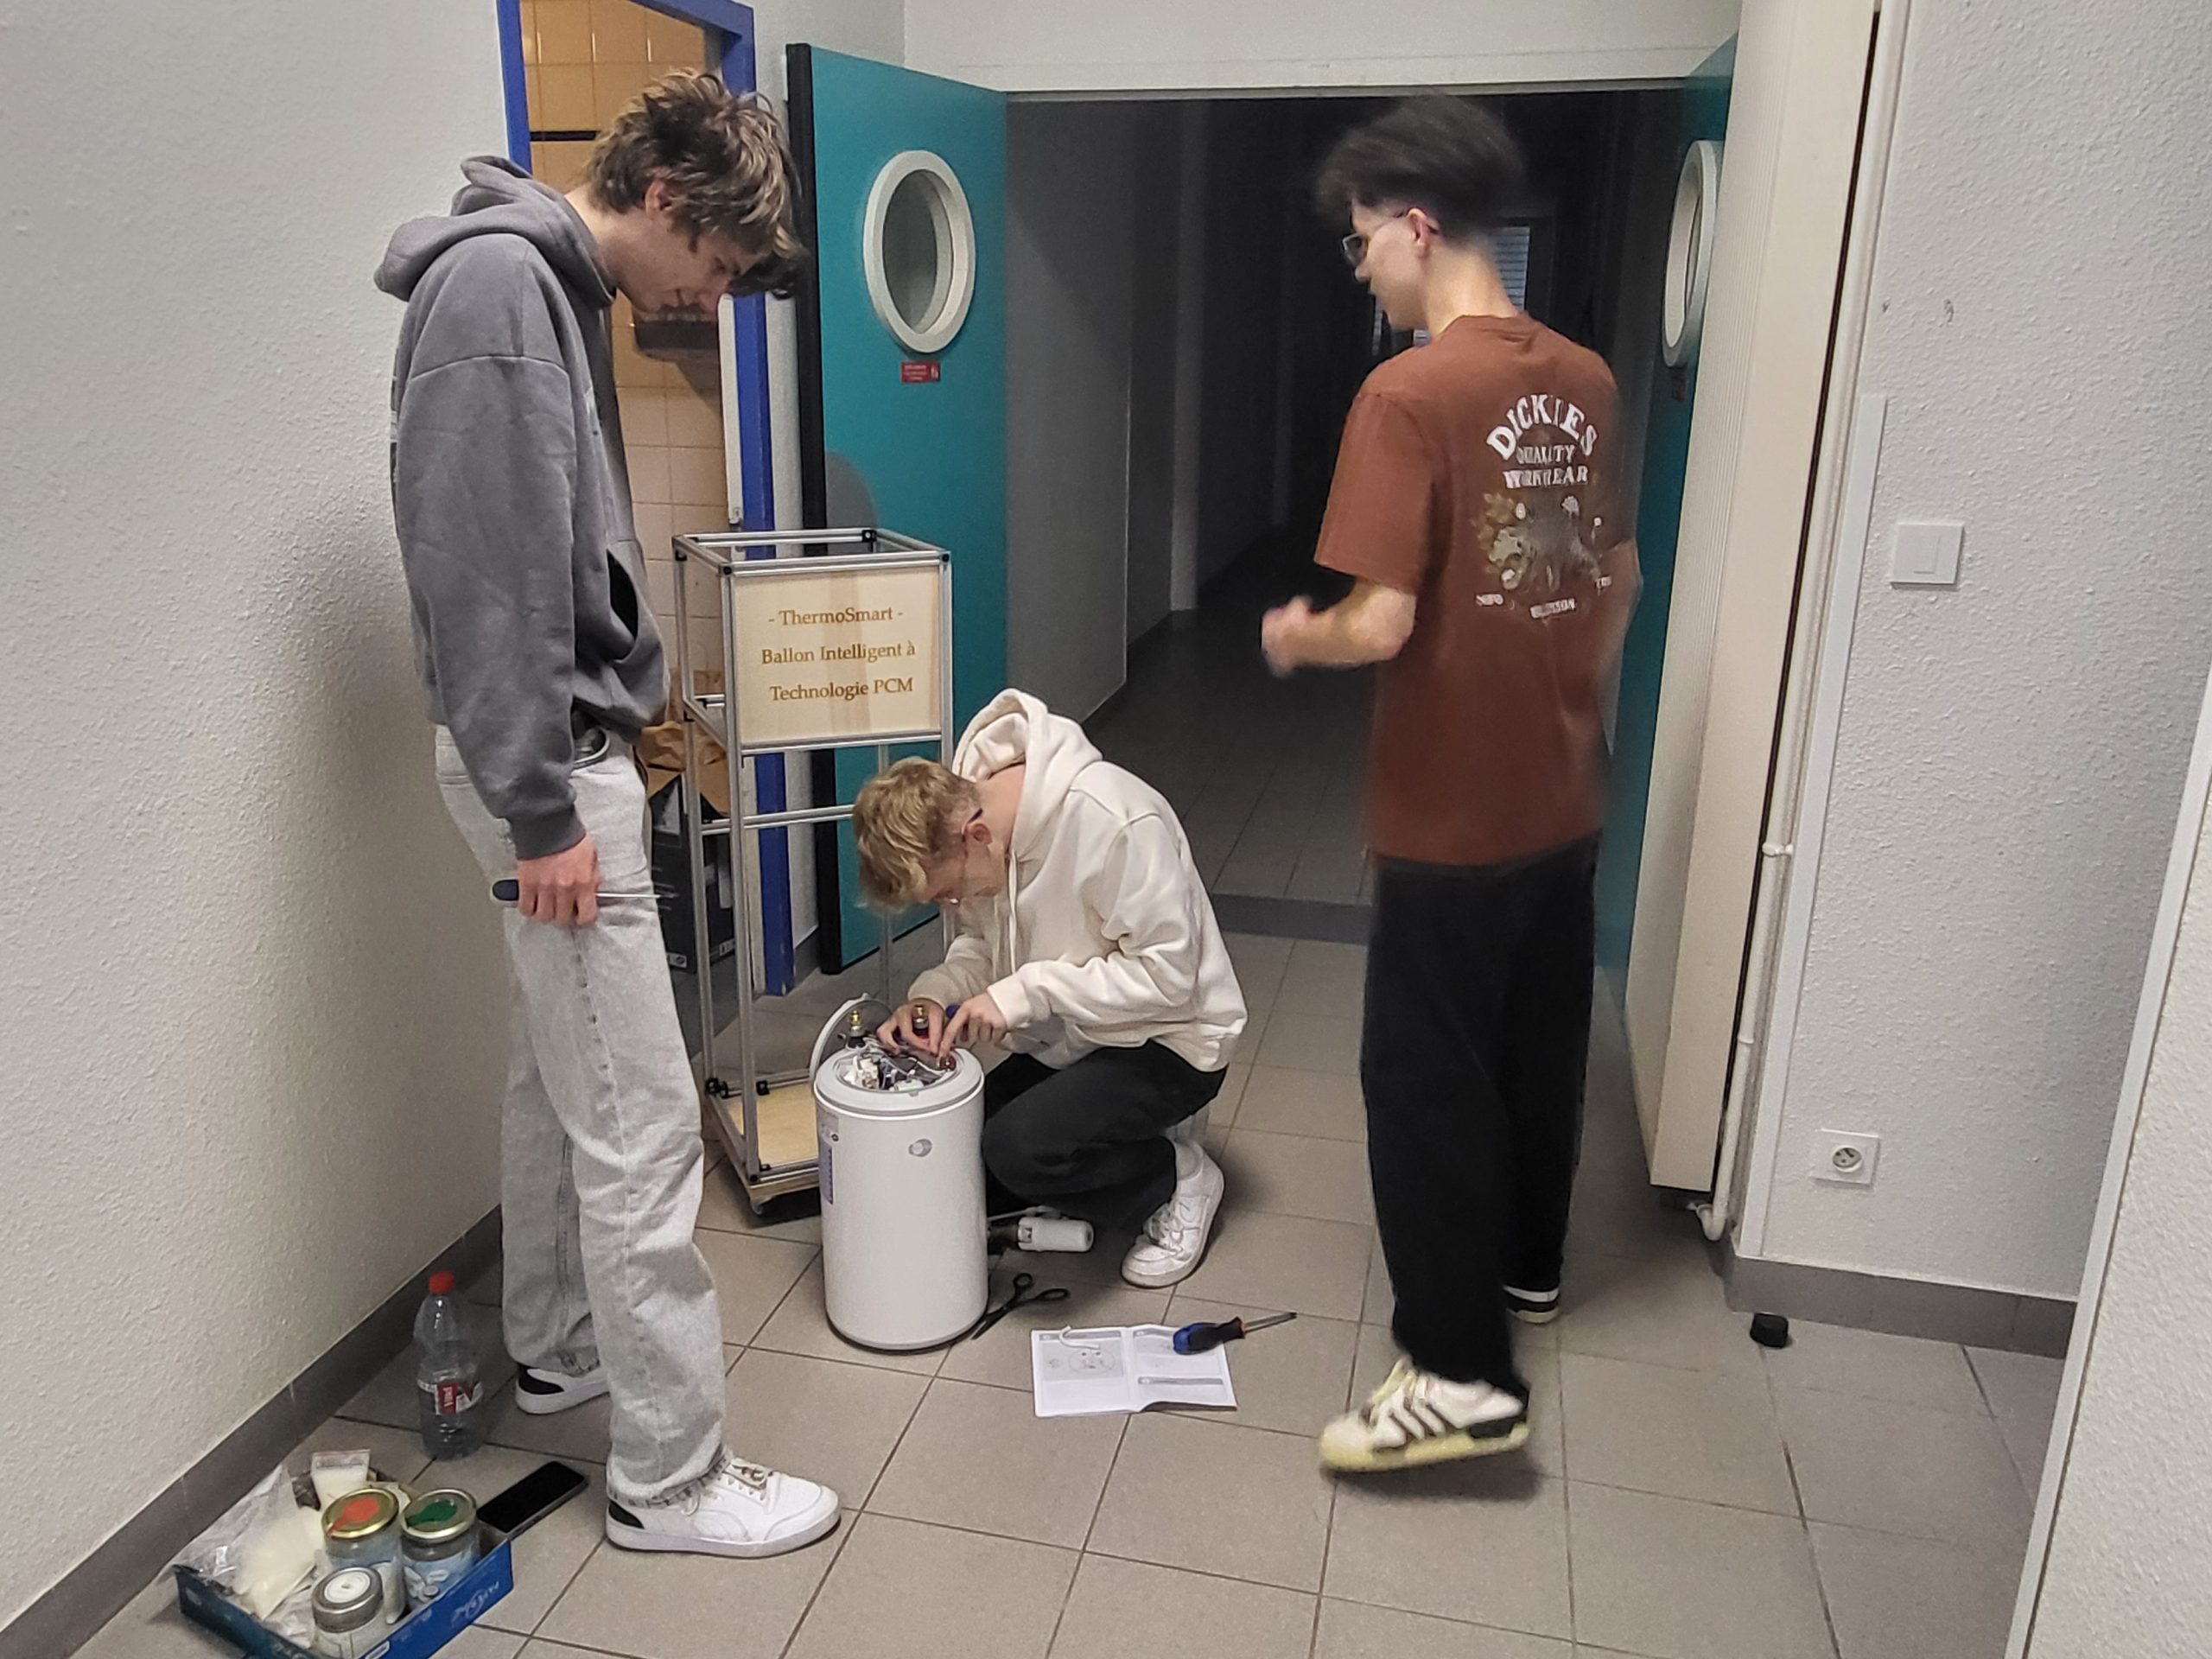
Le projet nous a permis d’allier théorie et pratique, en travaillant à la fois sur la conception d’un système d’expérimentation et sur l’analyse des performances thermiques avec et sans MCP.

OBJECTIF

L’objectif principal était de mesurer l’efficacité des matériaux à changement de phase dans le contexte du stockage de chaleur. Pour cela, plusieurs actions ont été mises en œuvre :

  • Réalisation d’un bâti expérimental adapté,
  • Mise en place des branchements hydrauliques nécessaires pour simuler un fonctionnement réel,
  • Conduite d’expériences comparatives sur un ballon d’eau chaude, en analysant les écarts de performance thermique avec et sans l’ajout de MCP.

Ce travail avait pour but de mieux comprendre le comportement thermique de ces matériaux et d’en tirer des conclusions sur leur potentiel dans des systèmes de chauffage domestiques.

CONCEPTION 3D

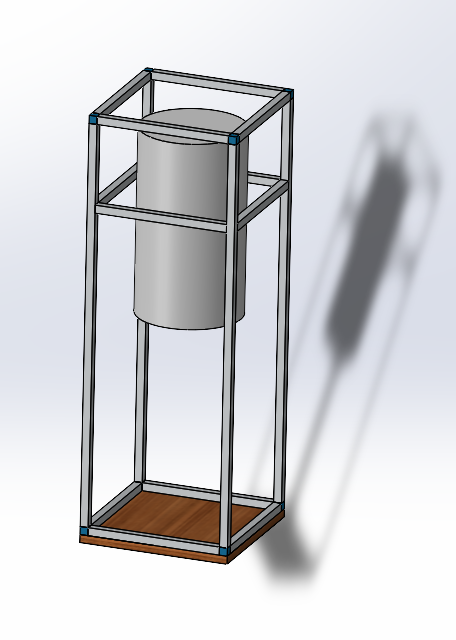
Après avoir récupéré le ballon d’eau chaude, nous avons débuté le projet en concevant un modèle de bâti à l’aide de SolidWorks. Avant de passer à la modélisation, nous avons réalisé un relevé des différentes mesures du ballon d’eau chaude, notamment son diamètre, sa hauteur, et l’emplacement de son accroche. Ces dimensions nous ont servi de base pour déterminer les caractéristiques techniques du bâti : longueur et section des barres métalliques, emplacement des fixations, hauteur du socle, et position des roulettes.

À partir de ces mesures, nous avons pu modéliser en 3D l’ensemble des pièces nécessaires à la fabrication du bâti. Cette modélisation nous a permis de visualiser l’assemblage final et d’ajuster les cotes si besoin.

Grâce à cette modélisation, nous avons également généré les plans de fabrication pour chaque élément, ce qui a facilité la découpe et l’assemblage par la suite.

FABRICATION

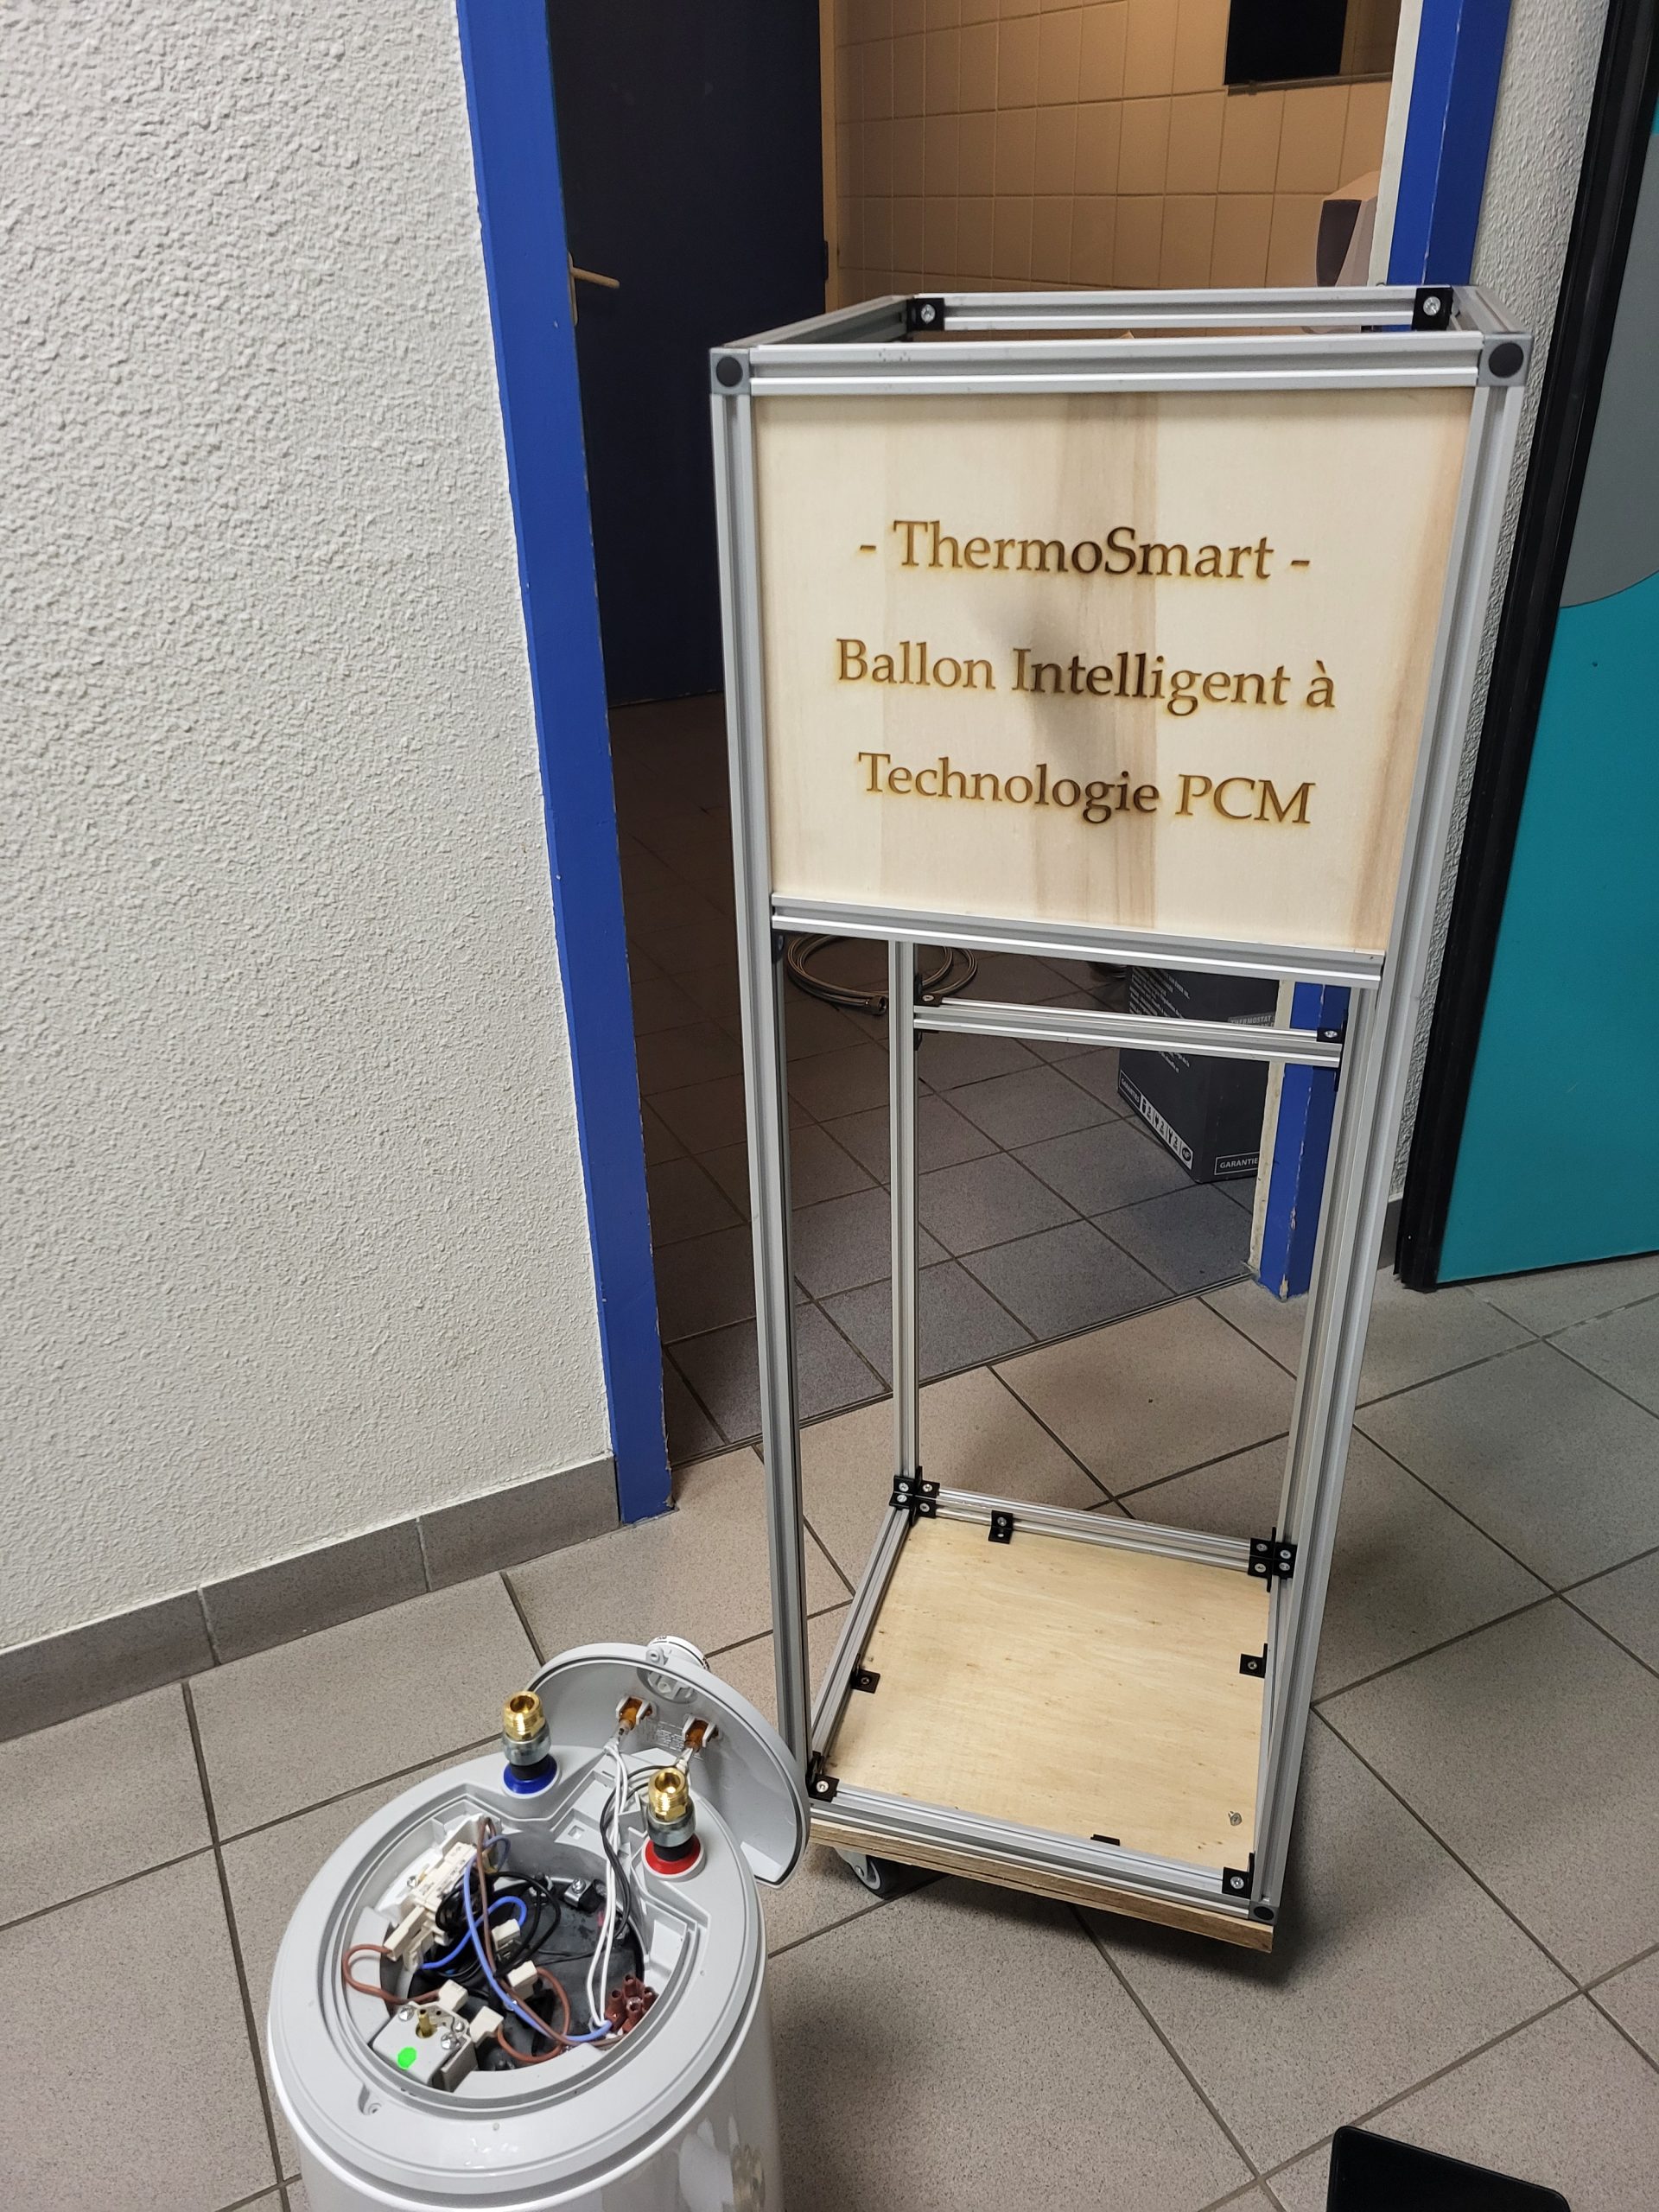
Une fois la modélisation en CAO terminée et les contraintes définies dans le cahier des charges, nous sommes passés à la réalisation du bâti. Construit à partir de profilés en acier découpés et soudés entre eux, il constitue une structure en forme de cadre conçue pour accueillir le ballon d’eau chaude, tout en prévoyant un dégagement suffisant en bas pour permettre le raccordement hydraulique. L’assemblage a été effectué avec rigueur afin d’assurer la stabilité de l’ensemble et le respect des dimensions définies lors de la conception

Pour ajouter une touche esthétique à notre réalisation, nous avons gravé une plaque en bois à l’aide d’une machine de découpe numérique. Elle comporte le nom du projet et a été fixée directement sur la face avant du bâti. Ce détail simple apporte une finition soignée et personnalisée à l’ensemble.

BILAN

Malheureusement, le délai limité de notre projet ne nous a pas permis d’aller plus loin ni de réaliser les expérimentations prévues sur les MCP, principalement à cause du retard dans la livraison des matériaux commandés. Malgré cet imprévu, cette situation nous a offert l’occasion de tirer plusieurs enseignements précieux, notamment sur la gestion des délais et l’adaptation face aux contraintes. Ces expériences, même incomplètes, ont enrichi notre compréhension globale et nous serviront pour la suite.

Un ventilateur autonome sans électricité ?

Notre défi de fin d’année à Polytech Angers

Notre défi de fin d’année à Polytech Angers

Bonjour à toutes et à tous, 

Nous sommes Timothée Duval, Malo Bersihand et Maxence Briais une jeune équipe d’élèves ingénieurs en deuxième année de PeiP à Polytech Angers. Dans le cadre de notre formation, nous devons réaliser un projet. Le nôtre porte sur un ventilateur à autonomie d’énergie. Vous savez sûrement tous ce qu’est un ventilateur, mais savez-vous ce qui caractérise un ventilateur à autonomie d’énergie ?

Tout d’abord, nous avons tous déjà utilisé un ventilateur électrique. Cependant le défi de notre projet était de créer un ventilateur qui peut avoir la même fonctionnalité que ceux classiques, donc de nous rafraîchir en brassant l’air ambiant. Or, la contrainte majeure de notre projet est que nous devions le faire tourner sans aucune force électrique ni moteur. Grâce à nos compétences acquises durant nos deux années d’études nous étions confiants quant à la réalisation de ce projet, néanmoins il s’est avéré plus difficile que prévu…

  Matériel nécessaire 

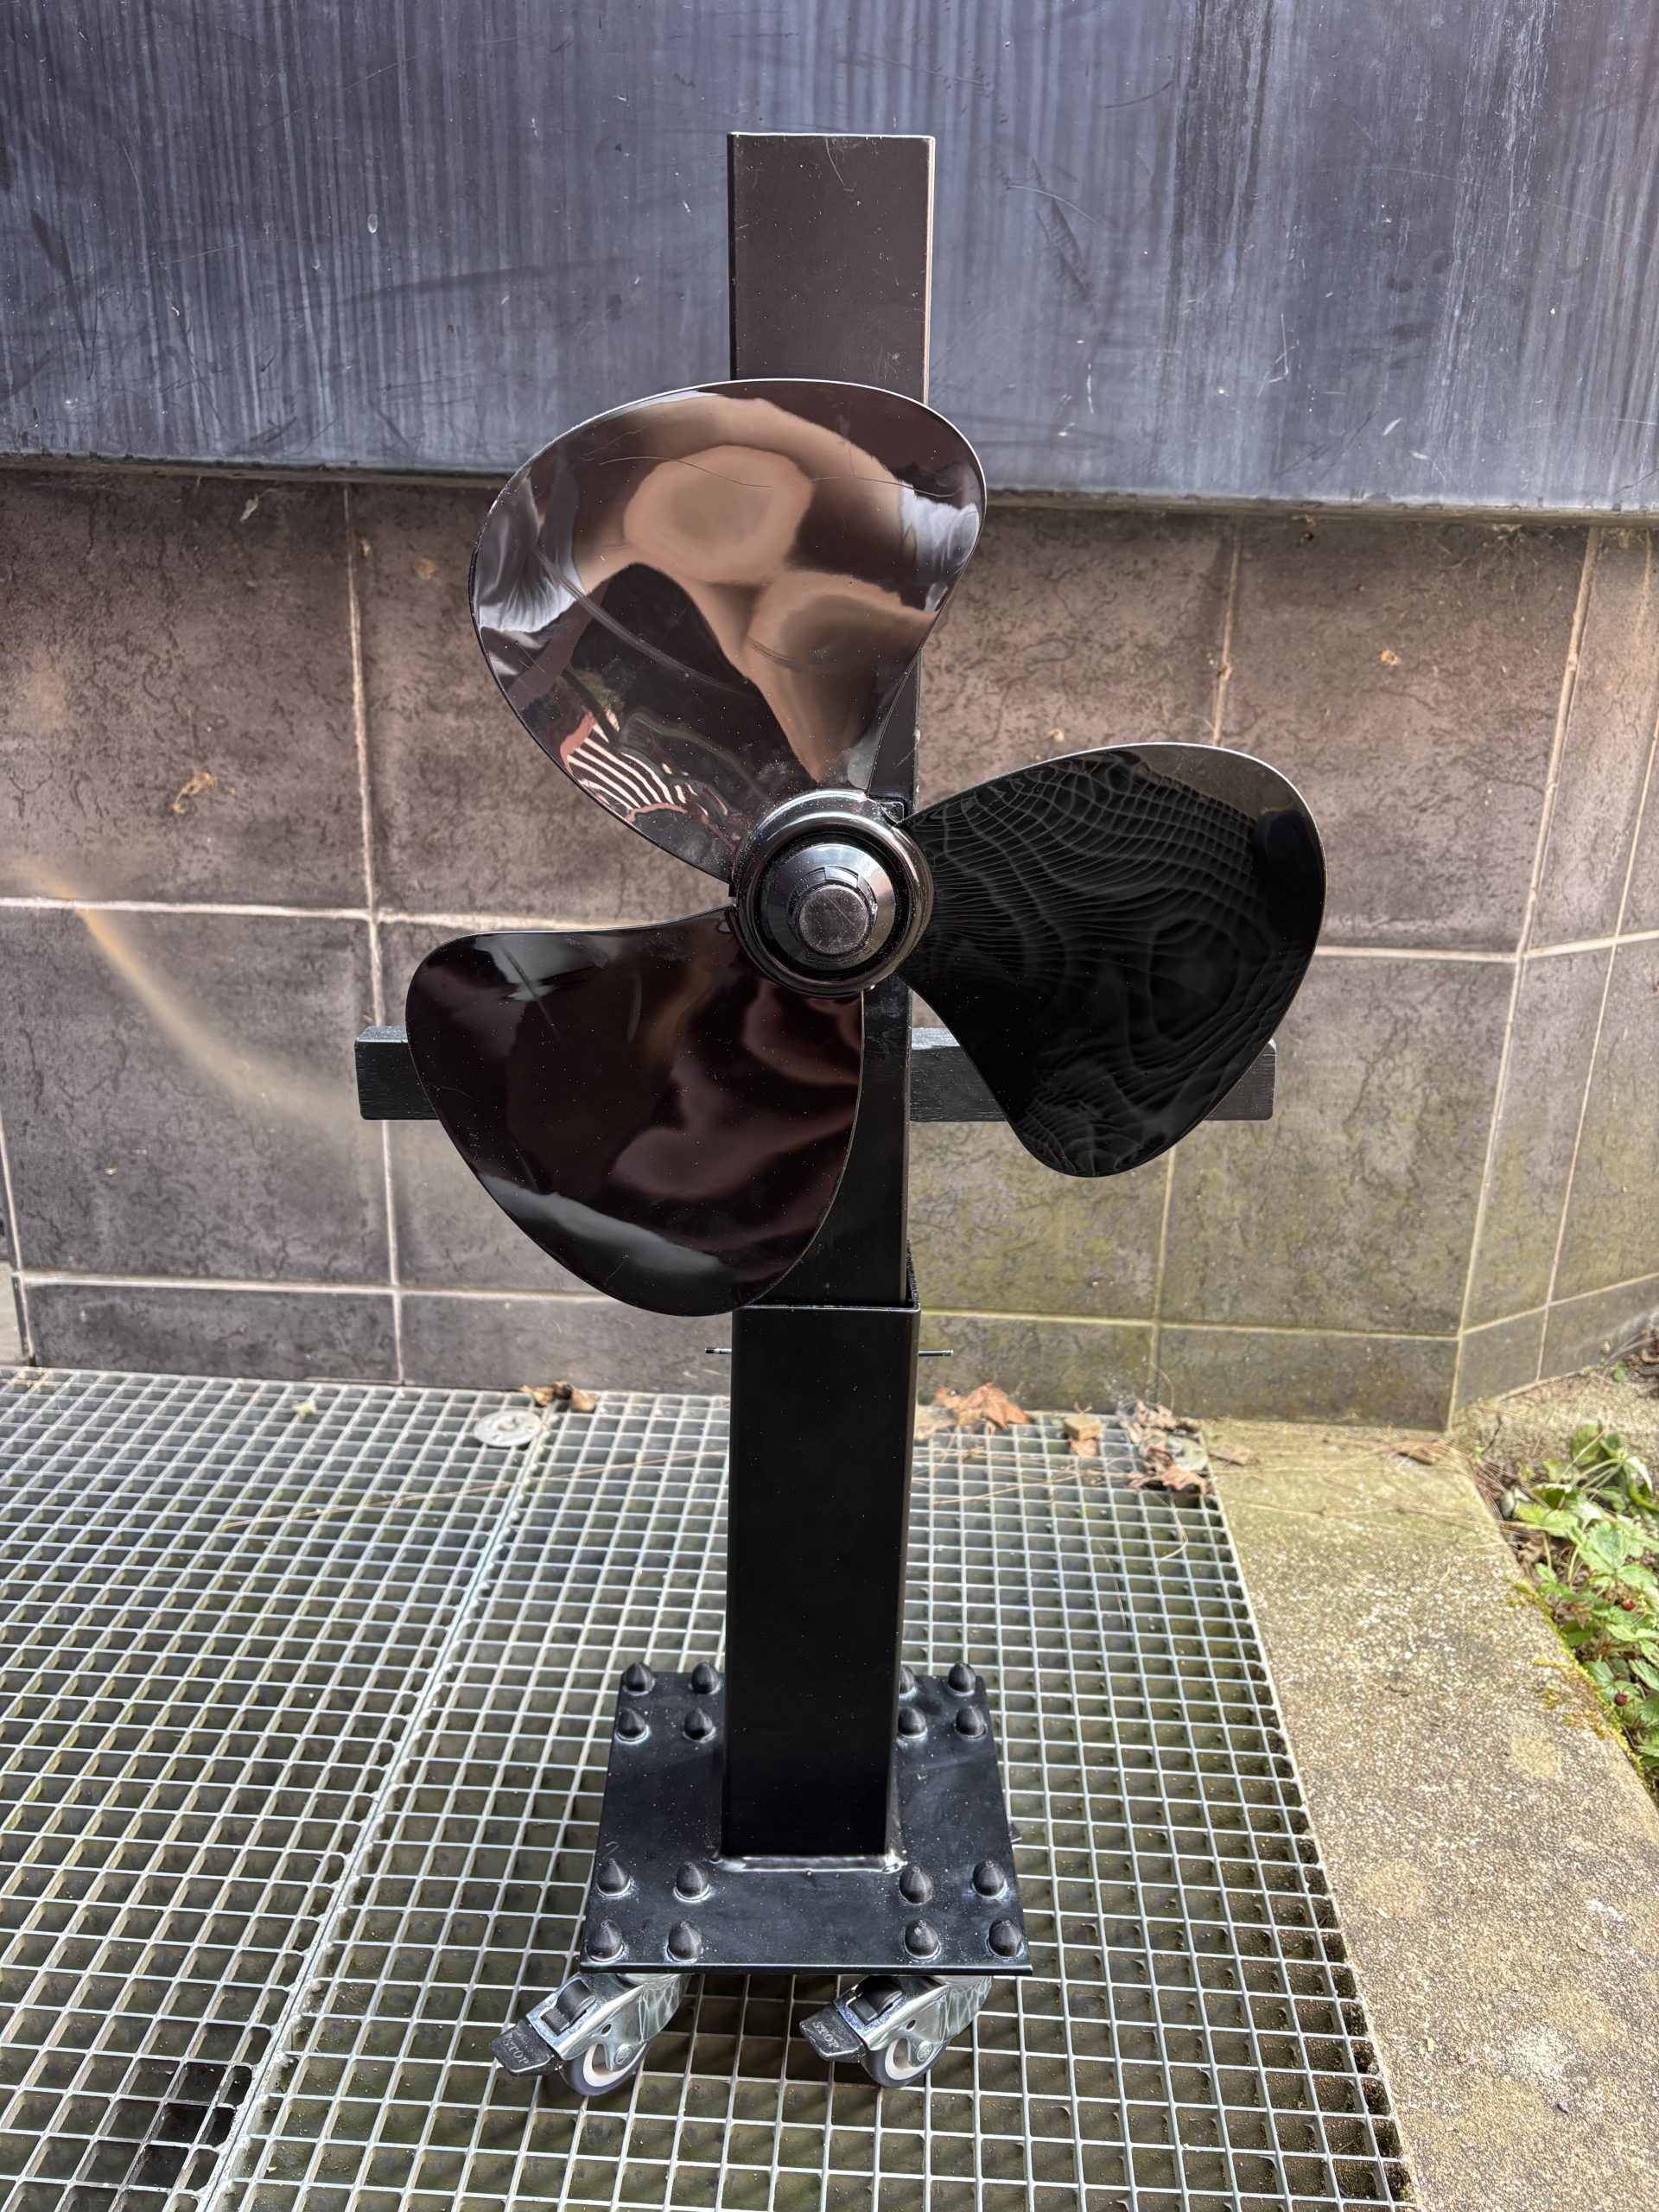
  • Un axe central en acier percé dans la largeur pour plus de stabilité
  • Une base en acier soudée à une plaque à même le sol
  • Un roulement mécanique pour réduire les frottements
  • Un arbre en impression 3D encastré dans le roulement
  • Quatre roulettes pour plus de praticité 
  • Des pales de ventilateur (impossible de les imprimer en 3D car trop fragiles)
  • Des élastiques 
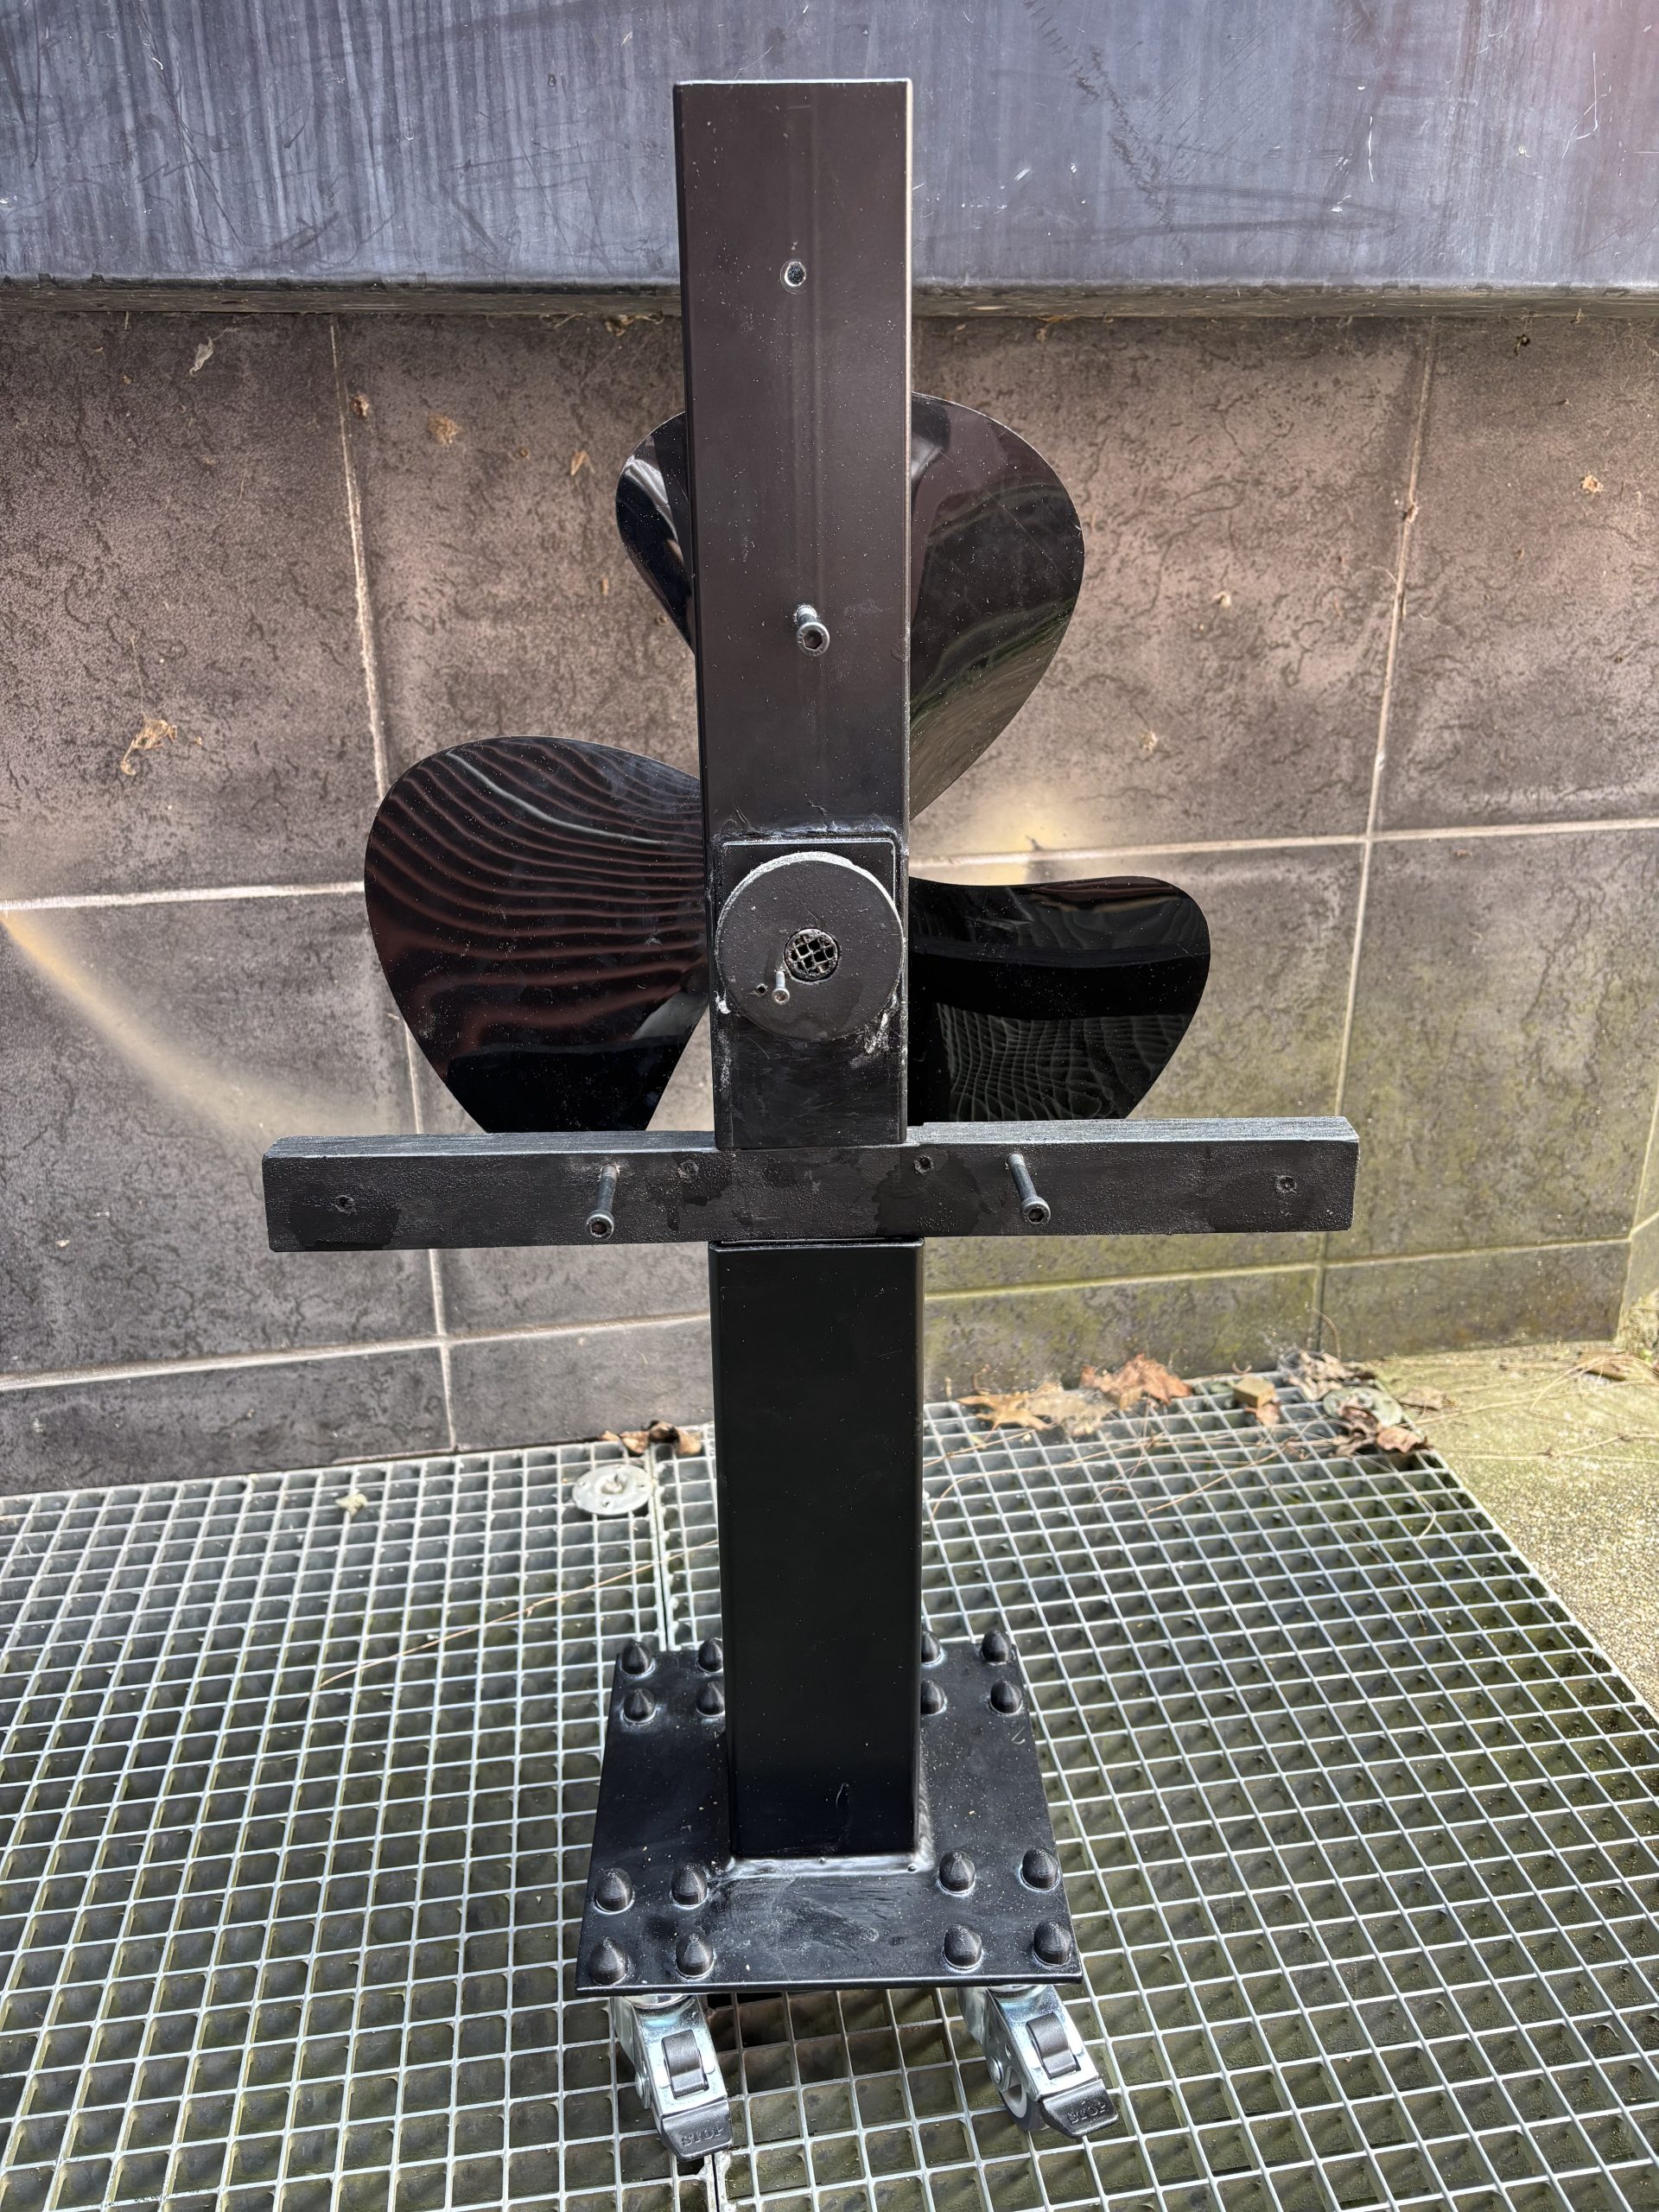
  • Une pièce en impression 3D pour encastrer correctement le roulement dans l’axe central

Nous avons eu l’idée de séparer le mât principal du ventilateur en deux parties (l’axe central et la base)  afin de s’apparenter le plus possible à un ventilateur classique qui possède une taille ajustable.

 Le principe de fonctionnement

Le principe de fonctionnement de notre projet se découpe en 4 principales étapes :

  1. On donne une impulsion aux pales manuellement. C’est la transmission de force aux élastiques
  2. Les élastiques sont accrochés à la vis principale de l’axe. Le seul élastique qui sera tendu reçoit et transforme cette force en rotation
  3. L’élastique suivant suit alors le même schéma. Ce processus se répète grâce au roulement mécanique qui limite les frottements
  4. Les pales, en tournant, brassent l’air ambiant, conformément au cahier des charges

Phase de recherche

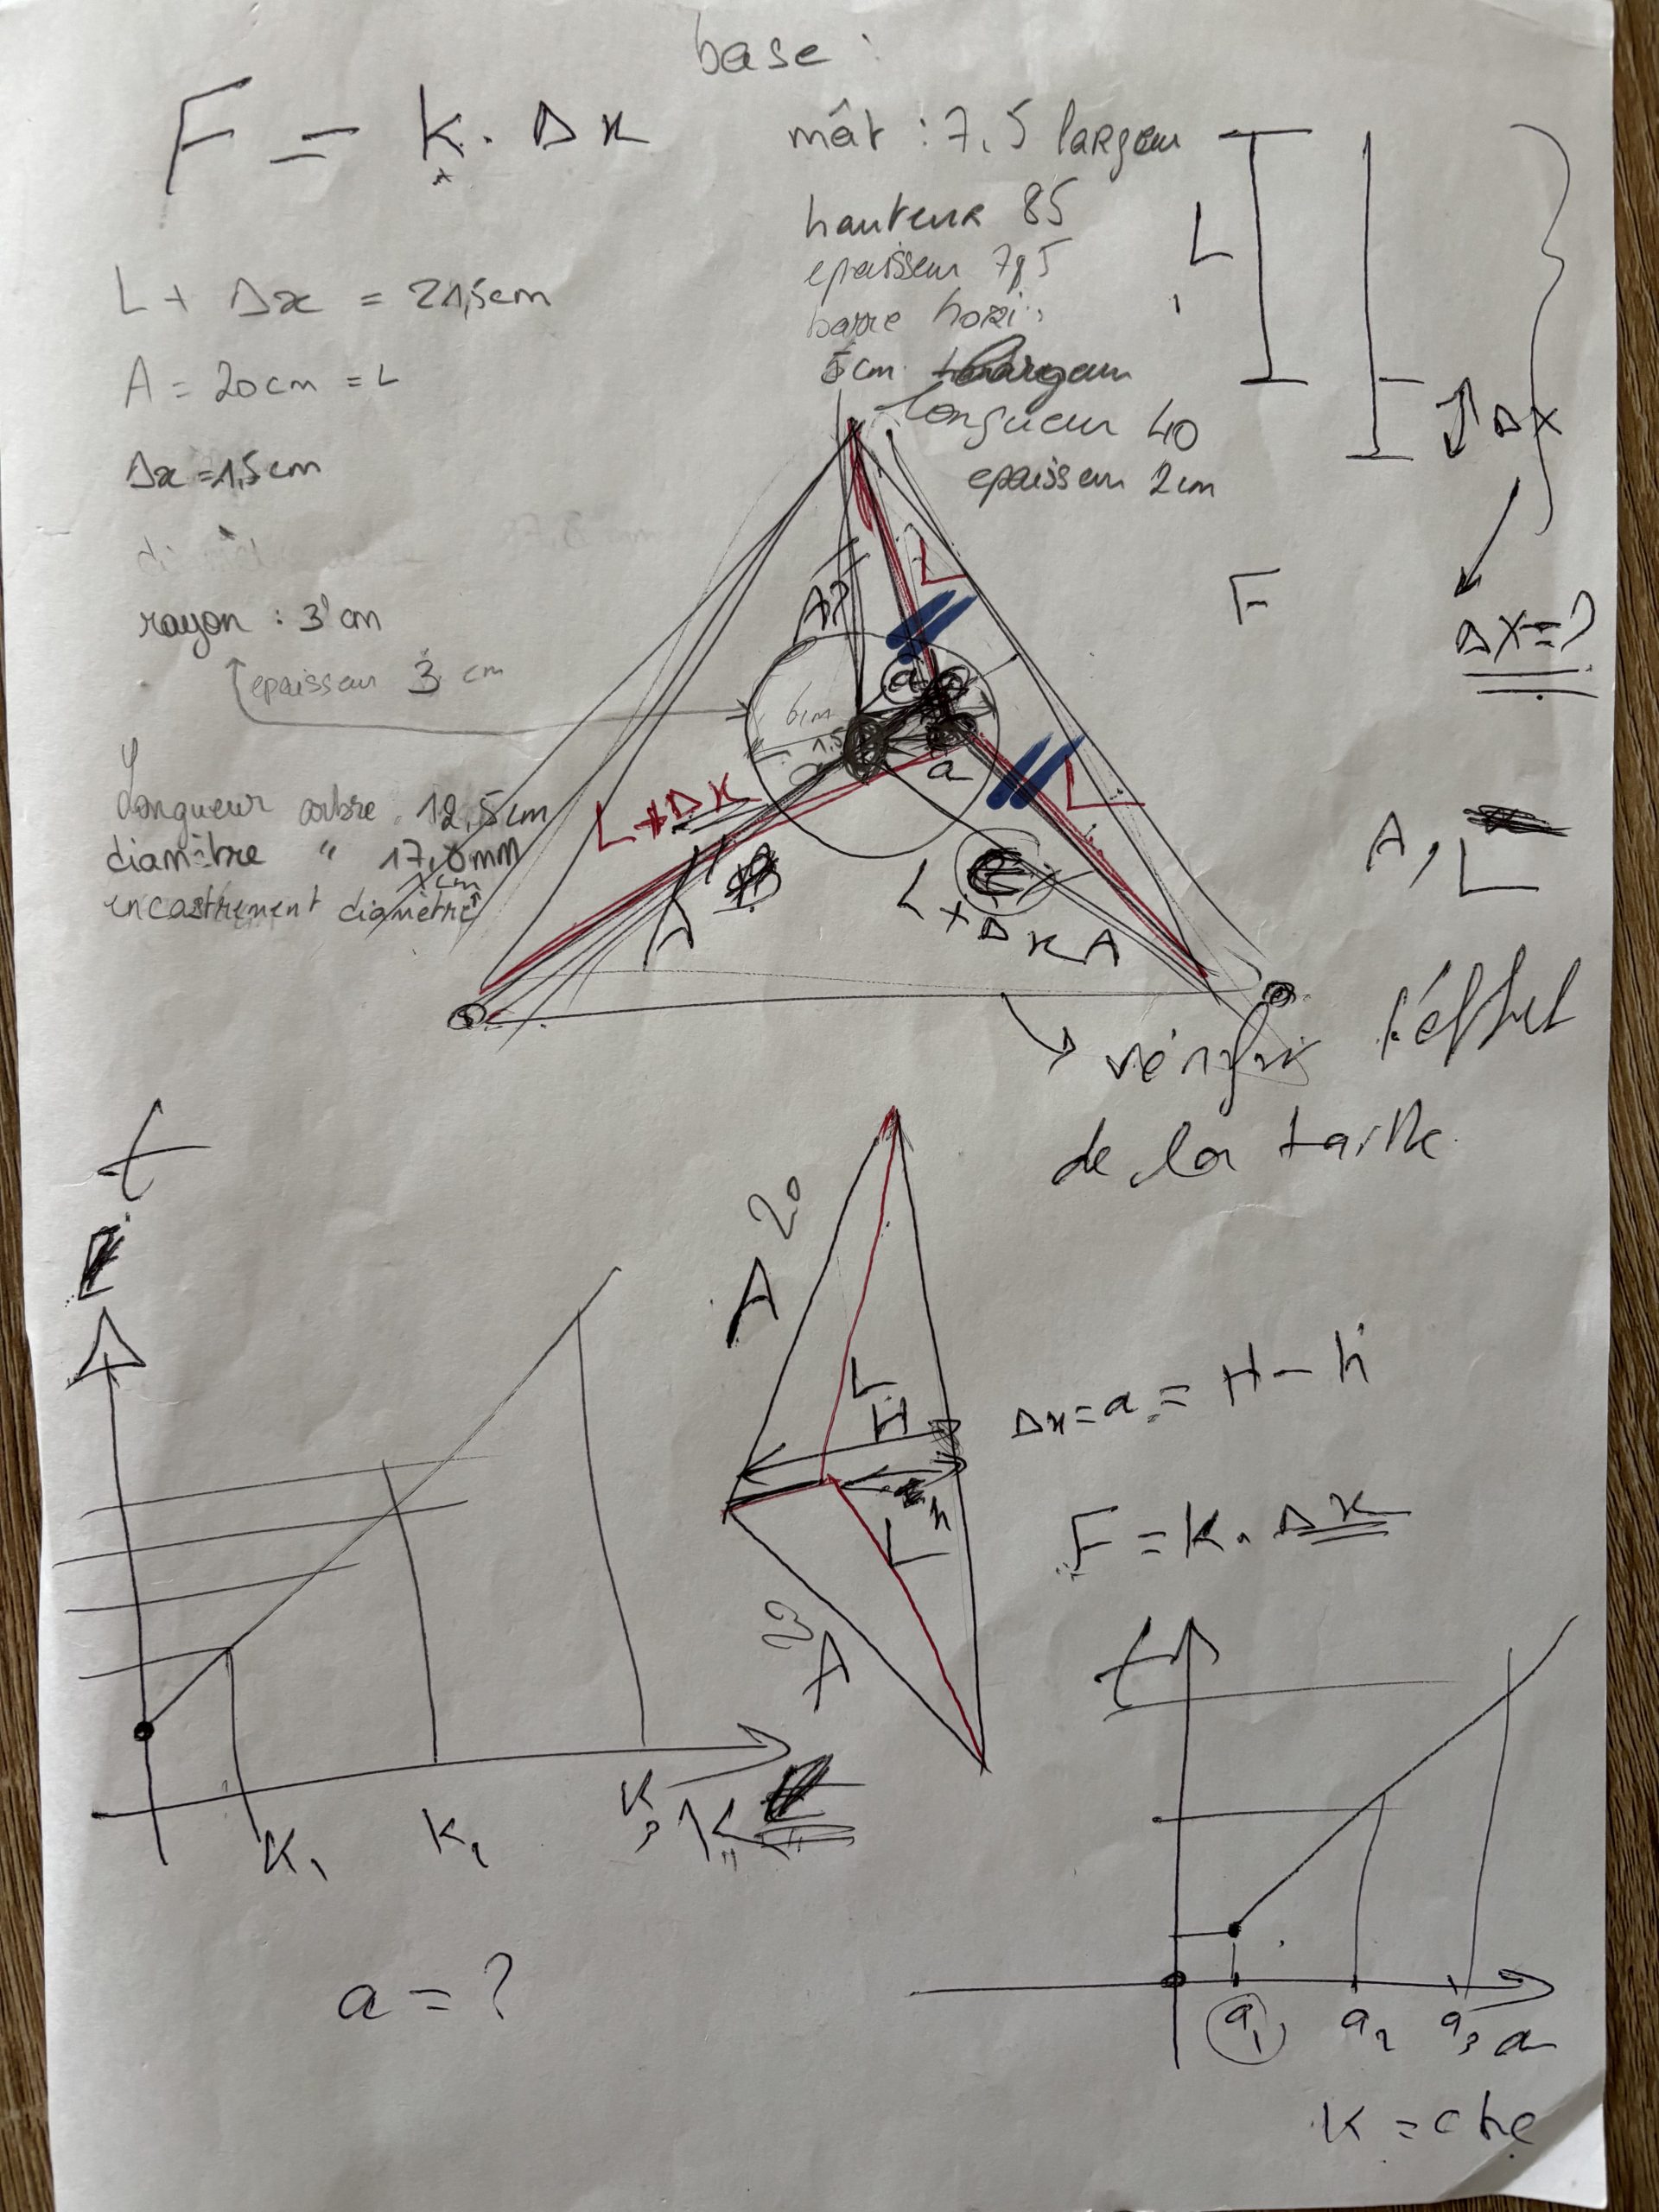
Après un temps de discussions avec Maxime Kachit, nous sommes parvenus à réaliser un premier plan du projet (feuille ci-dessus). Grâce à ce document, nous avons pu visualiser les différents calculs à réaliser avant de démarrer notre conception du projet. Nous devions trouver les distances entre chaque vis et le centre du ventilateur ainsi que les élastiques à utiliser en fonction de la raideur trouvée. Pour cela, nous avons d’abord réalisé un prototype, fait en grande partie de matériaux trouvés au FabLab, pour trouver les meilleures distances possibles ainsi que les meilleurs élastiques possibles pour faire tourner au maximum les pâles de notre ventilateur. Suite à ces essais, nous avons pu identifier plusieurs problèmes par rapport au projet final que nous voulions réaliser :  

  • La structure du ventilateur ne pouvait pas être réalisée en bois car elle serait trop légère et trop fragile par rapport à la force exercée par les pales du ventilateur en rotation
  • Les élastiques ne doivent pas être trop grands car sinon le ventilateur ne peut pas tourner de façon optimale
  • L’arbre ne doit pas être trop grand sinon ça crée un déséquilibre avec le poids des pâles ou alors il y a des frottements entre les élastiques et le cercle qui contient le point d’attache de tous les élastiques

Réflexion et Résolution

Face aux différents problèmes remarqués sur le prototype, nous avons dû réfléchir à plusieurs solutions et modifications à apporter à notre projet pour le rendu final. Pour la base, nous avons réalisé plusieurs plans :

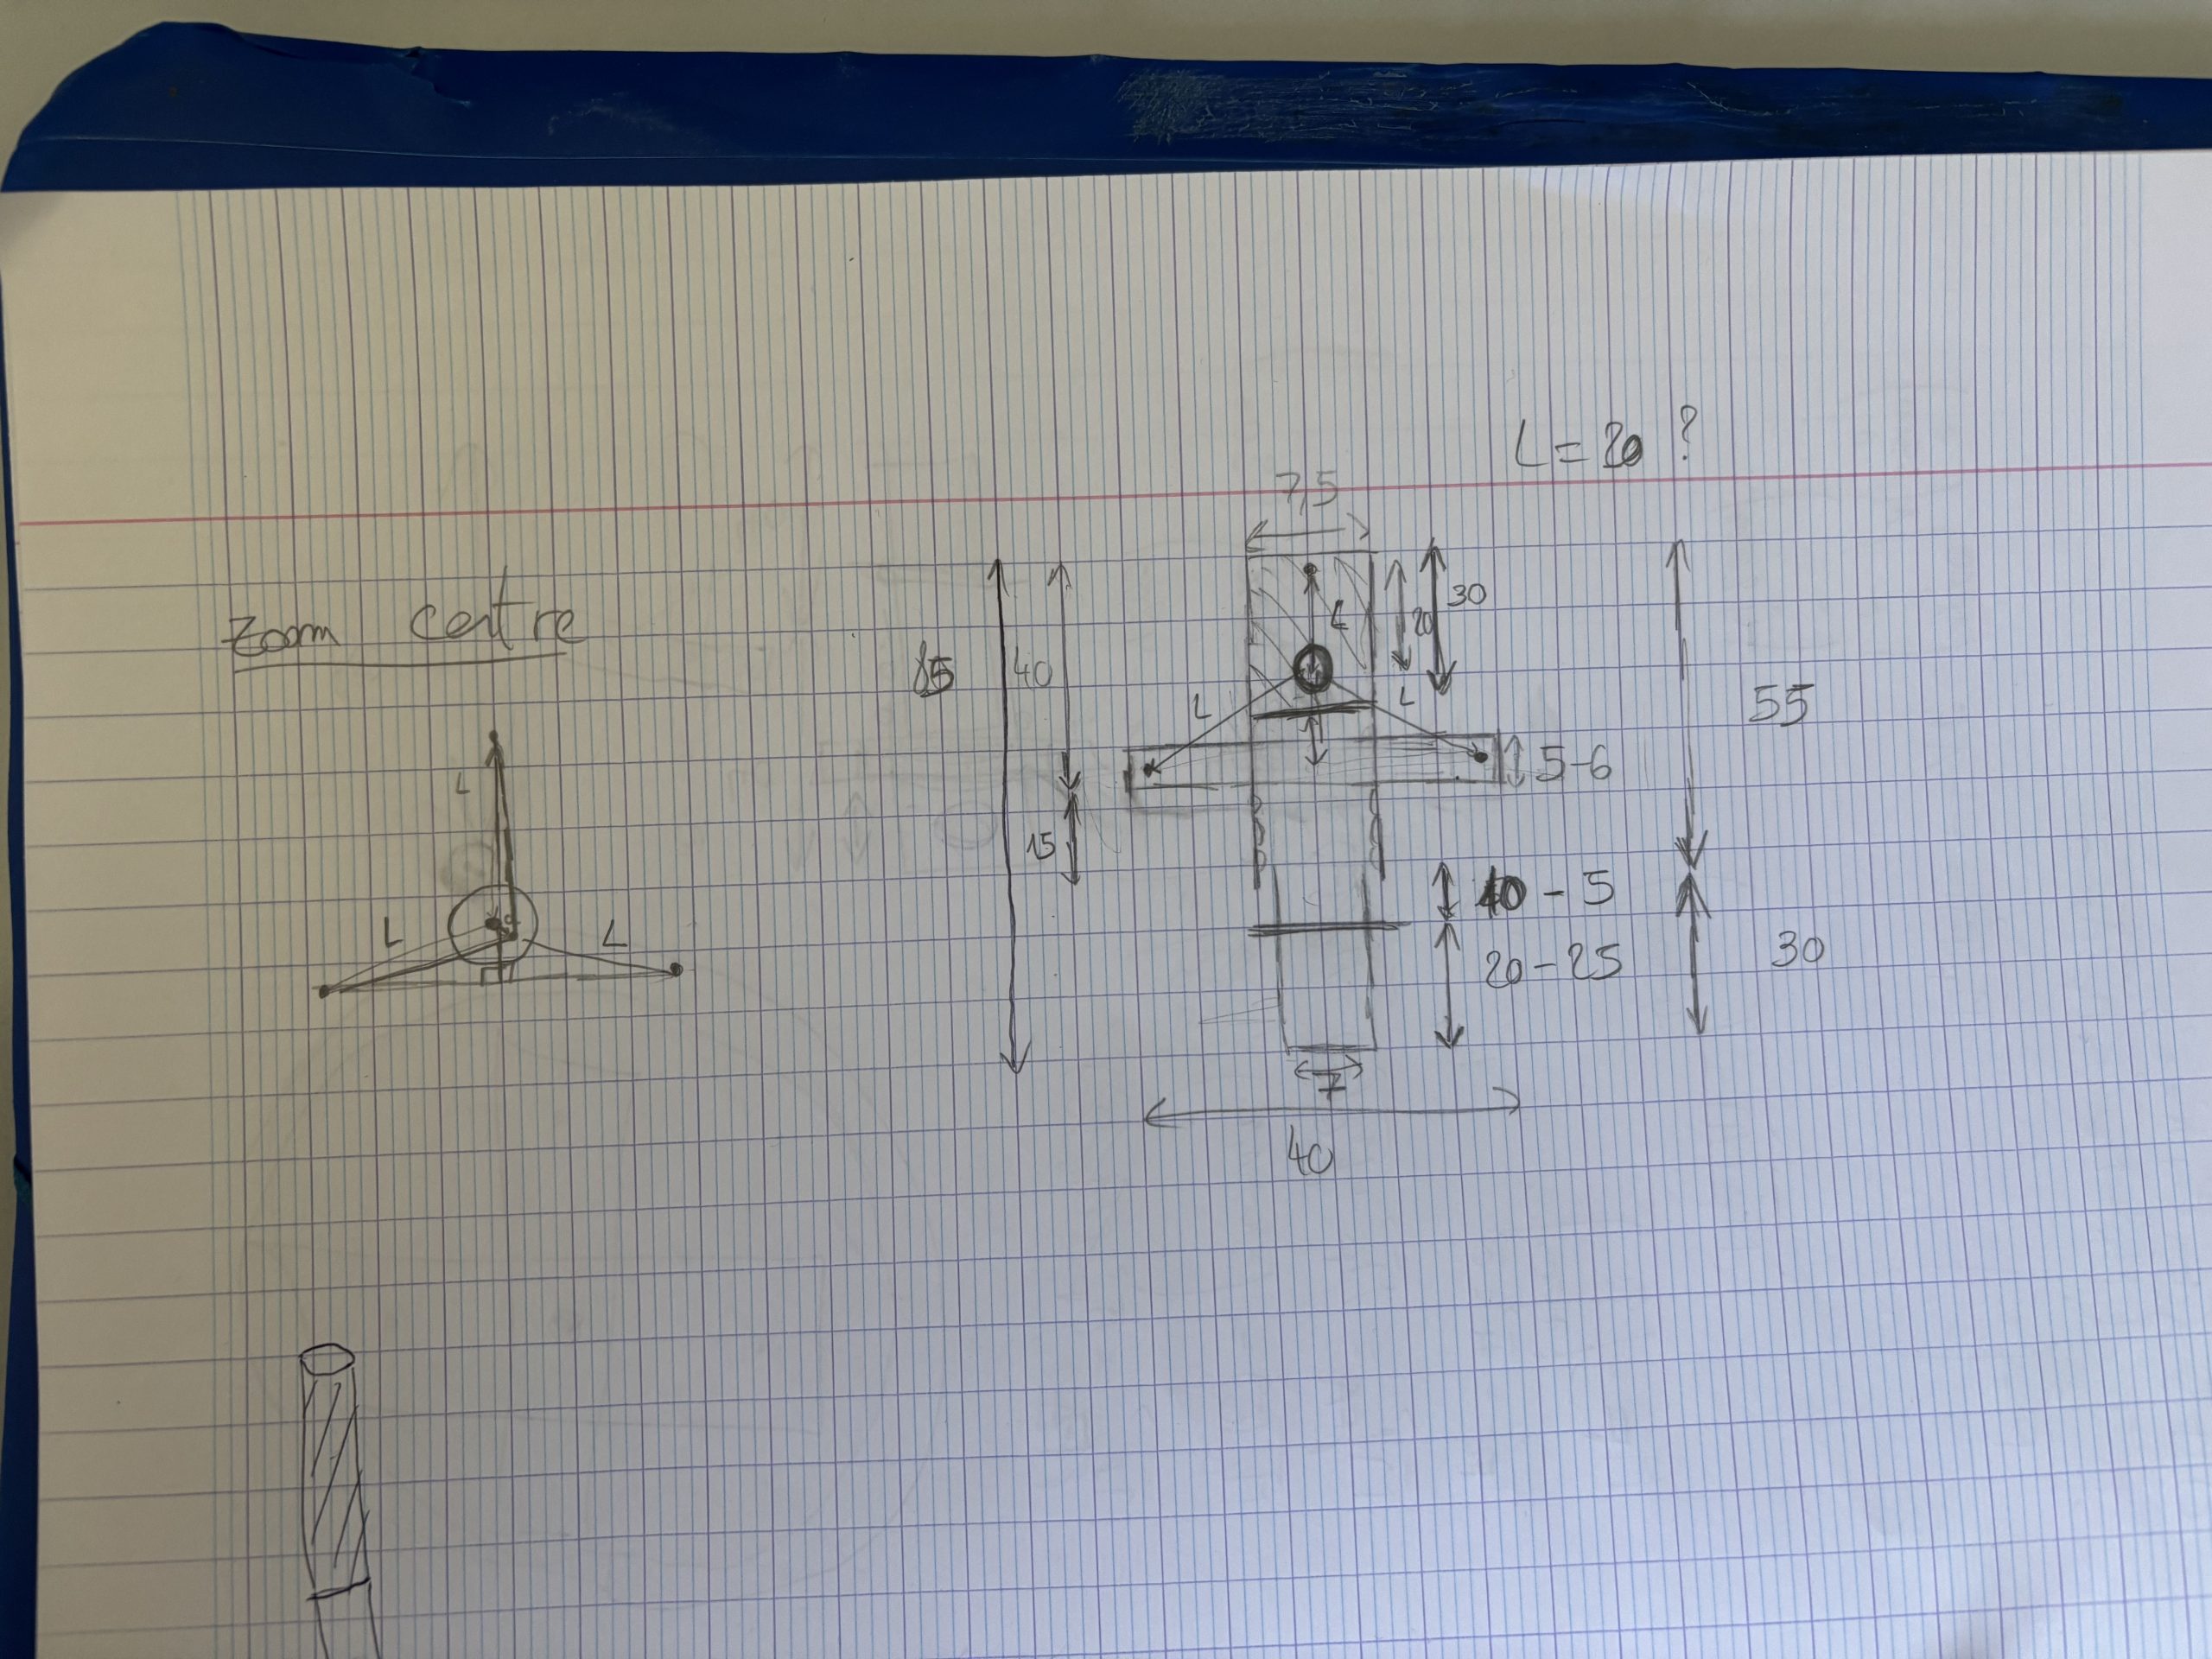
Le premier était un brouillon pour pouvoir déterminer toutes les dimensions nécessaires. 

Cependant, ce schéma était provisoire car nous avions pour objectif de faire une base plus fine. Néanmoins, pour des raisons d’équilibre nous avons inversé les cotes de l’axe central et de la base.
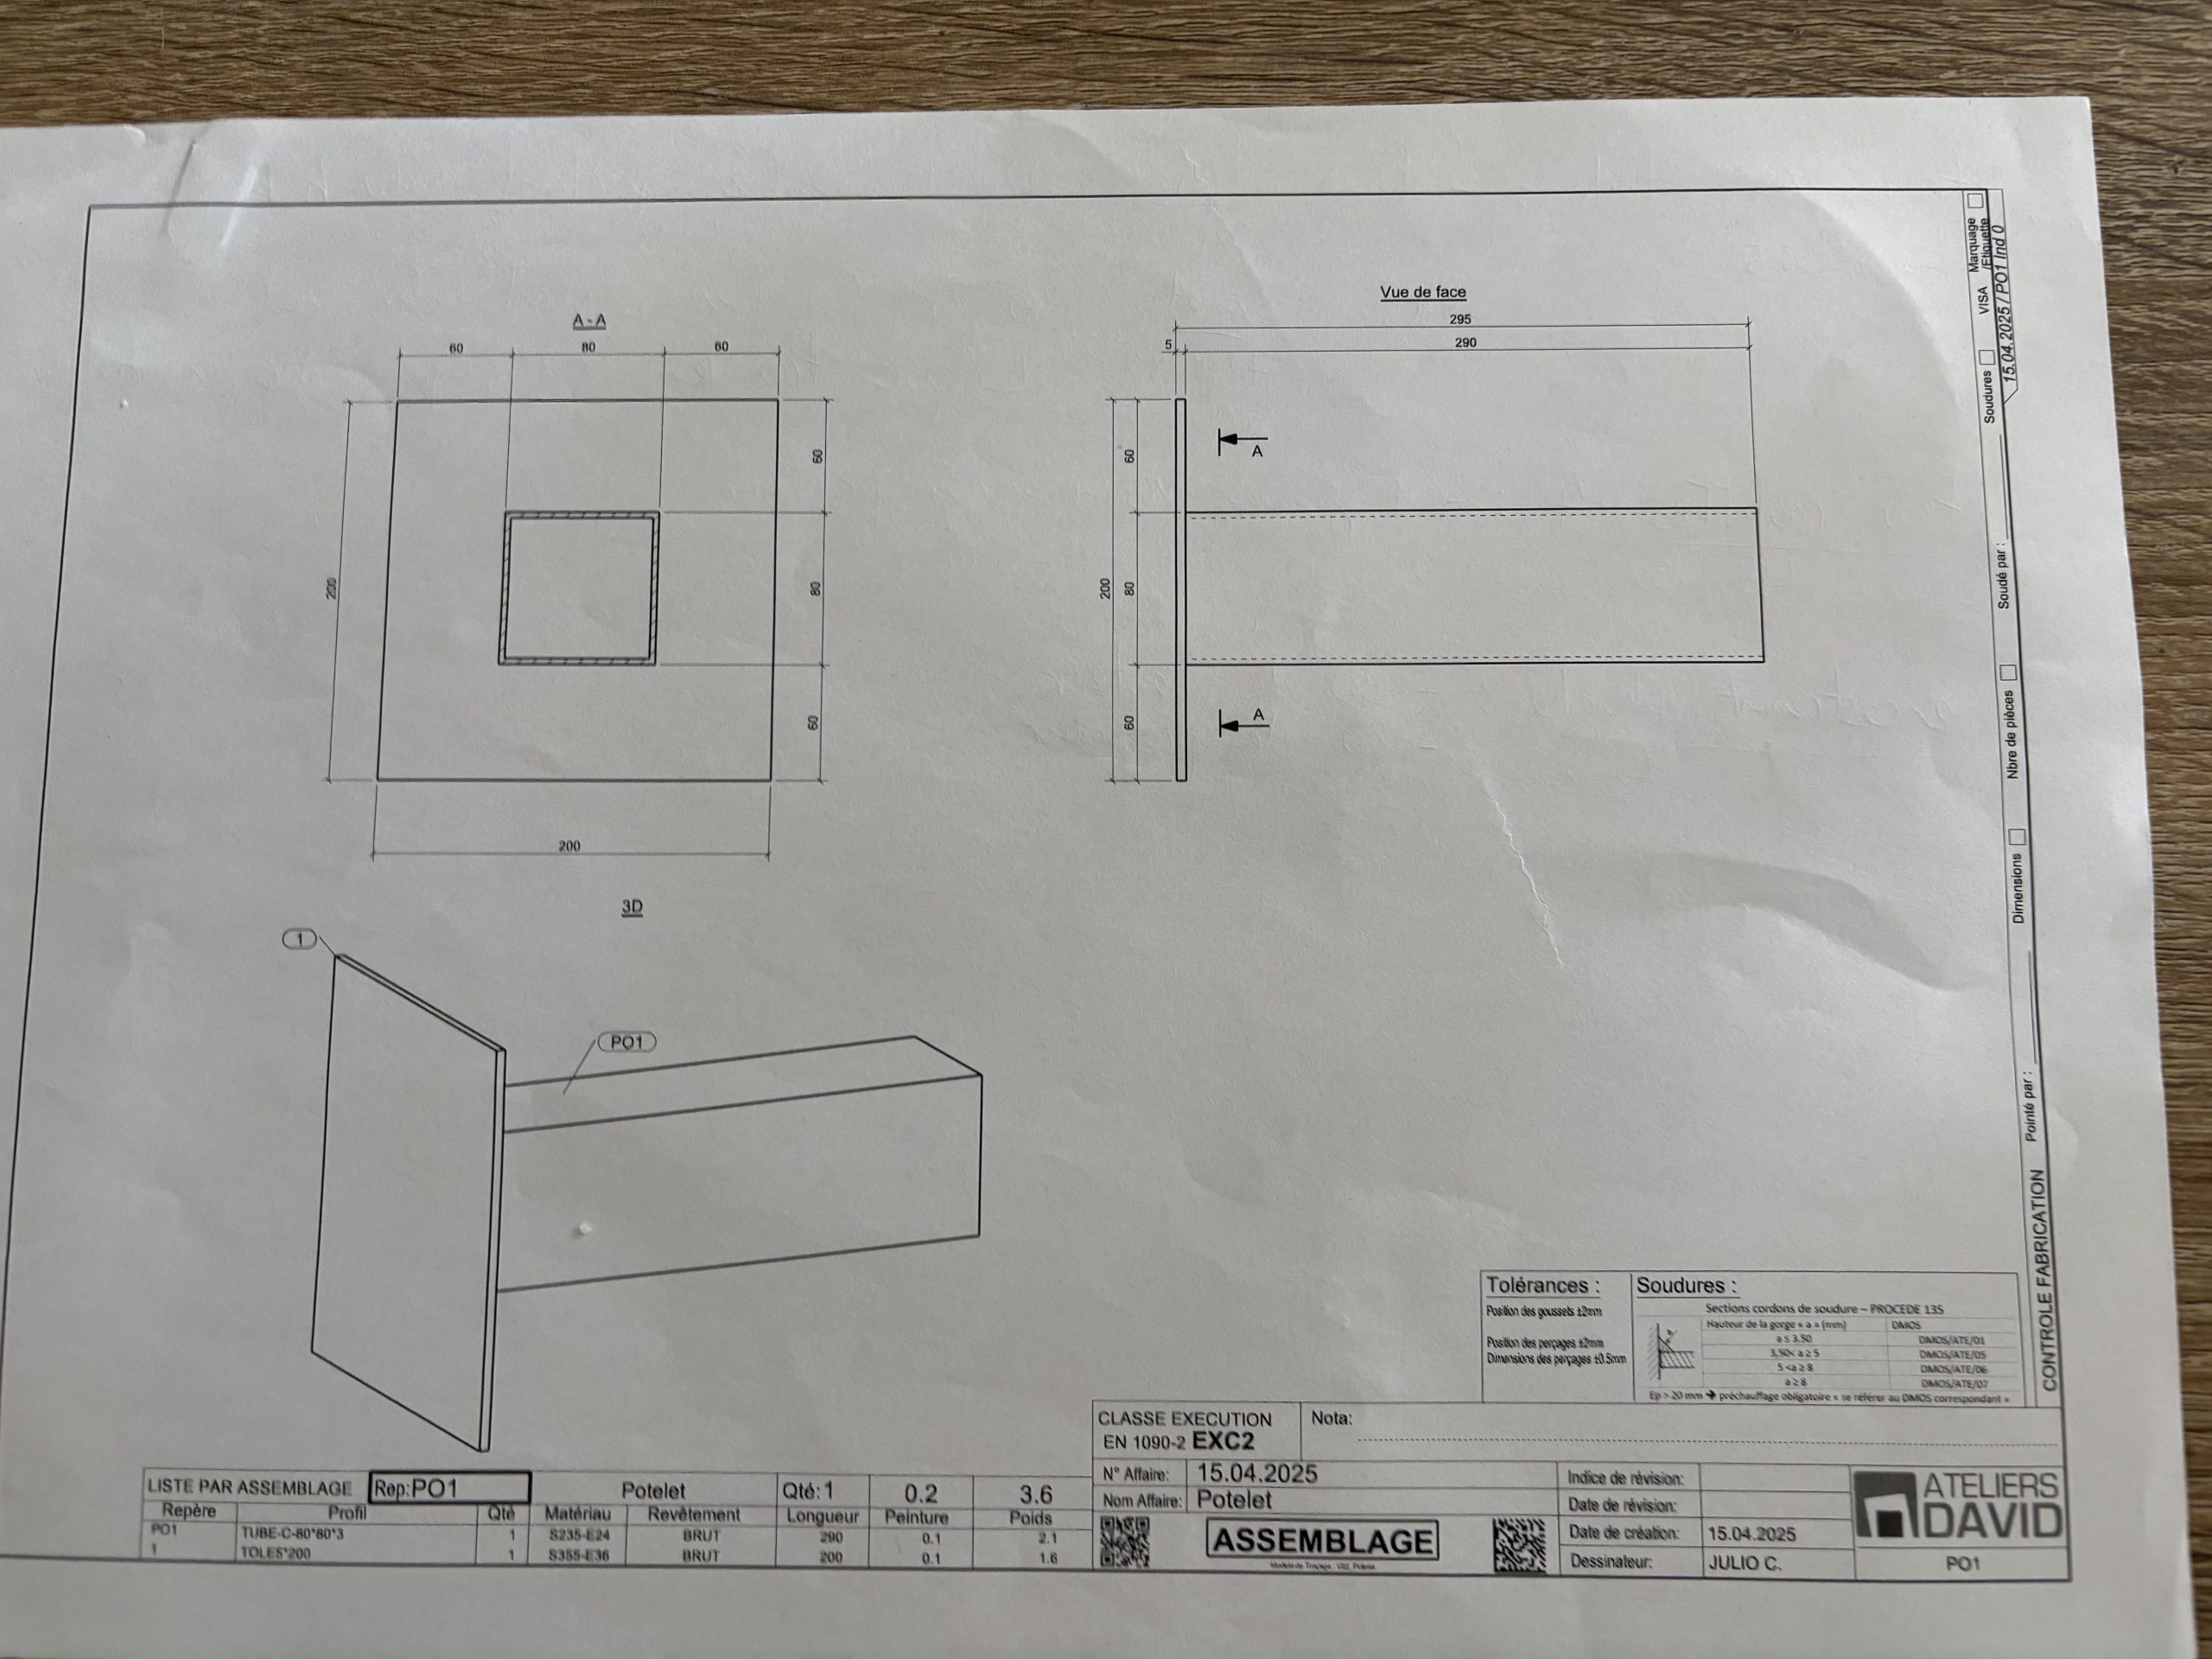
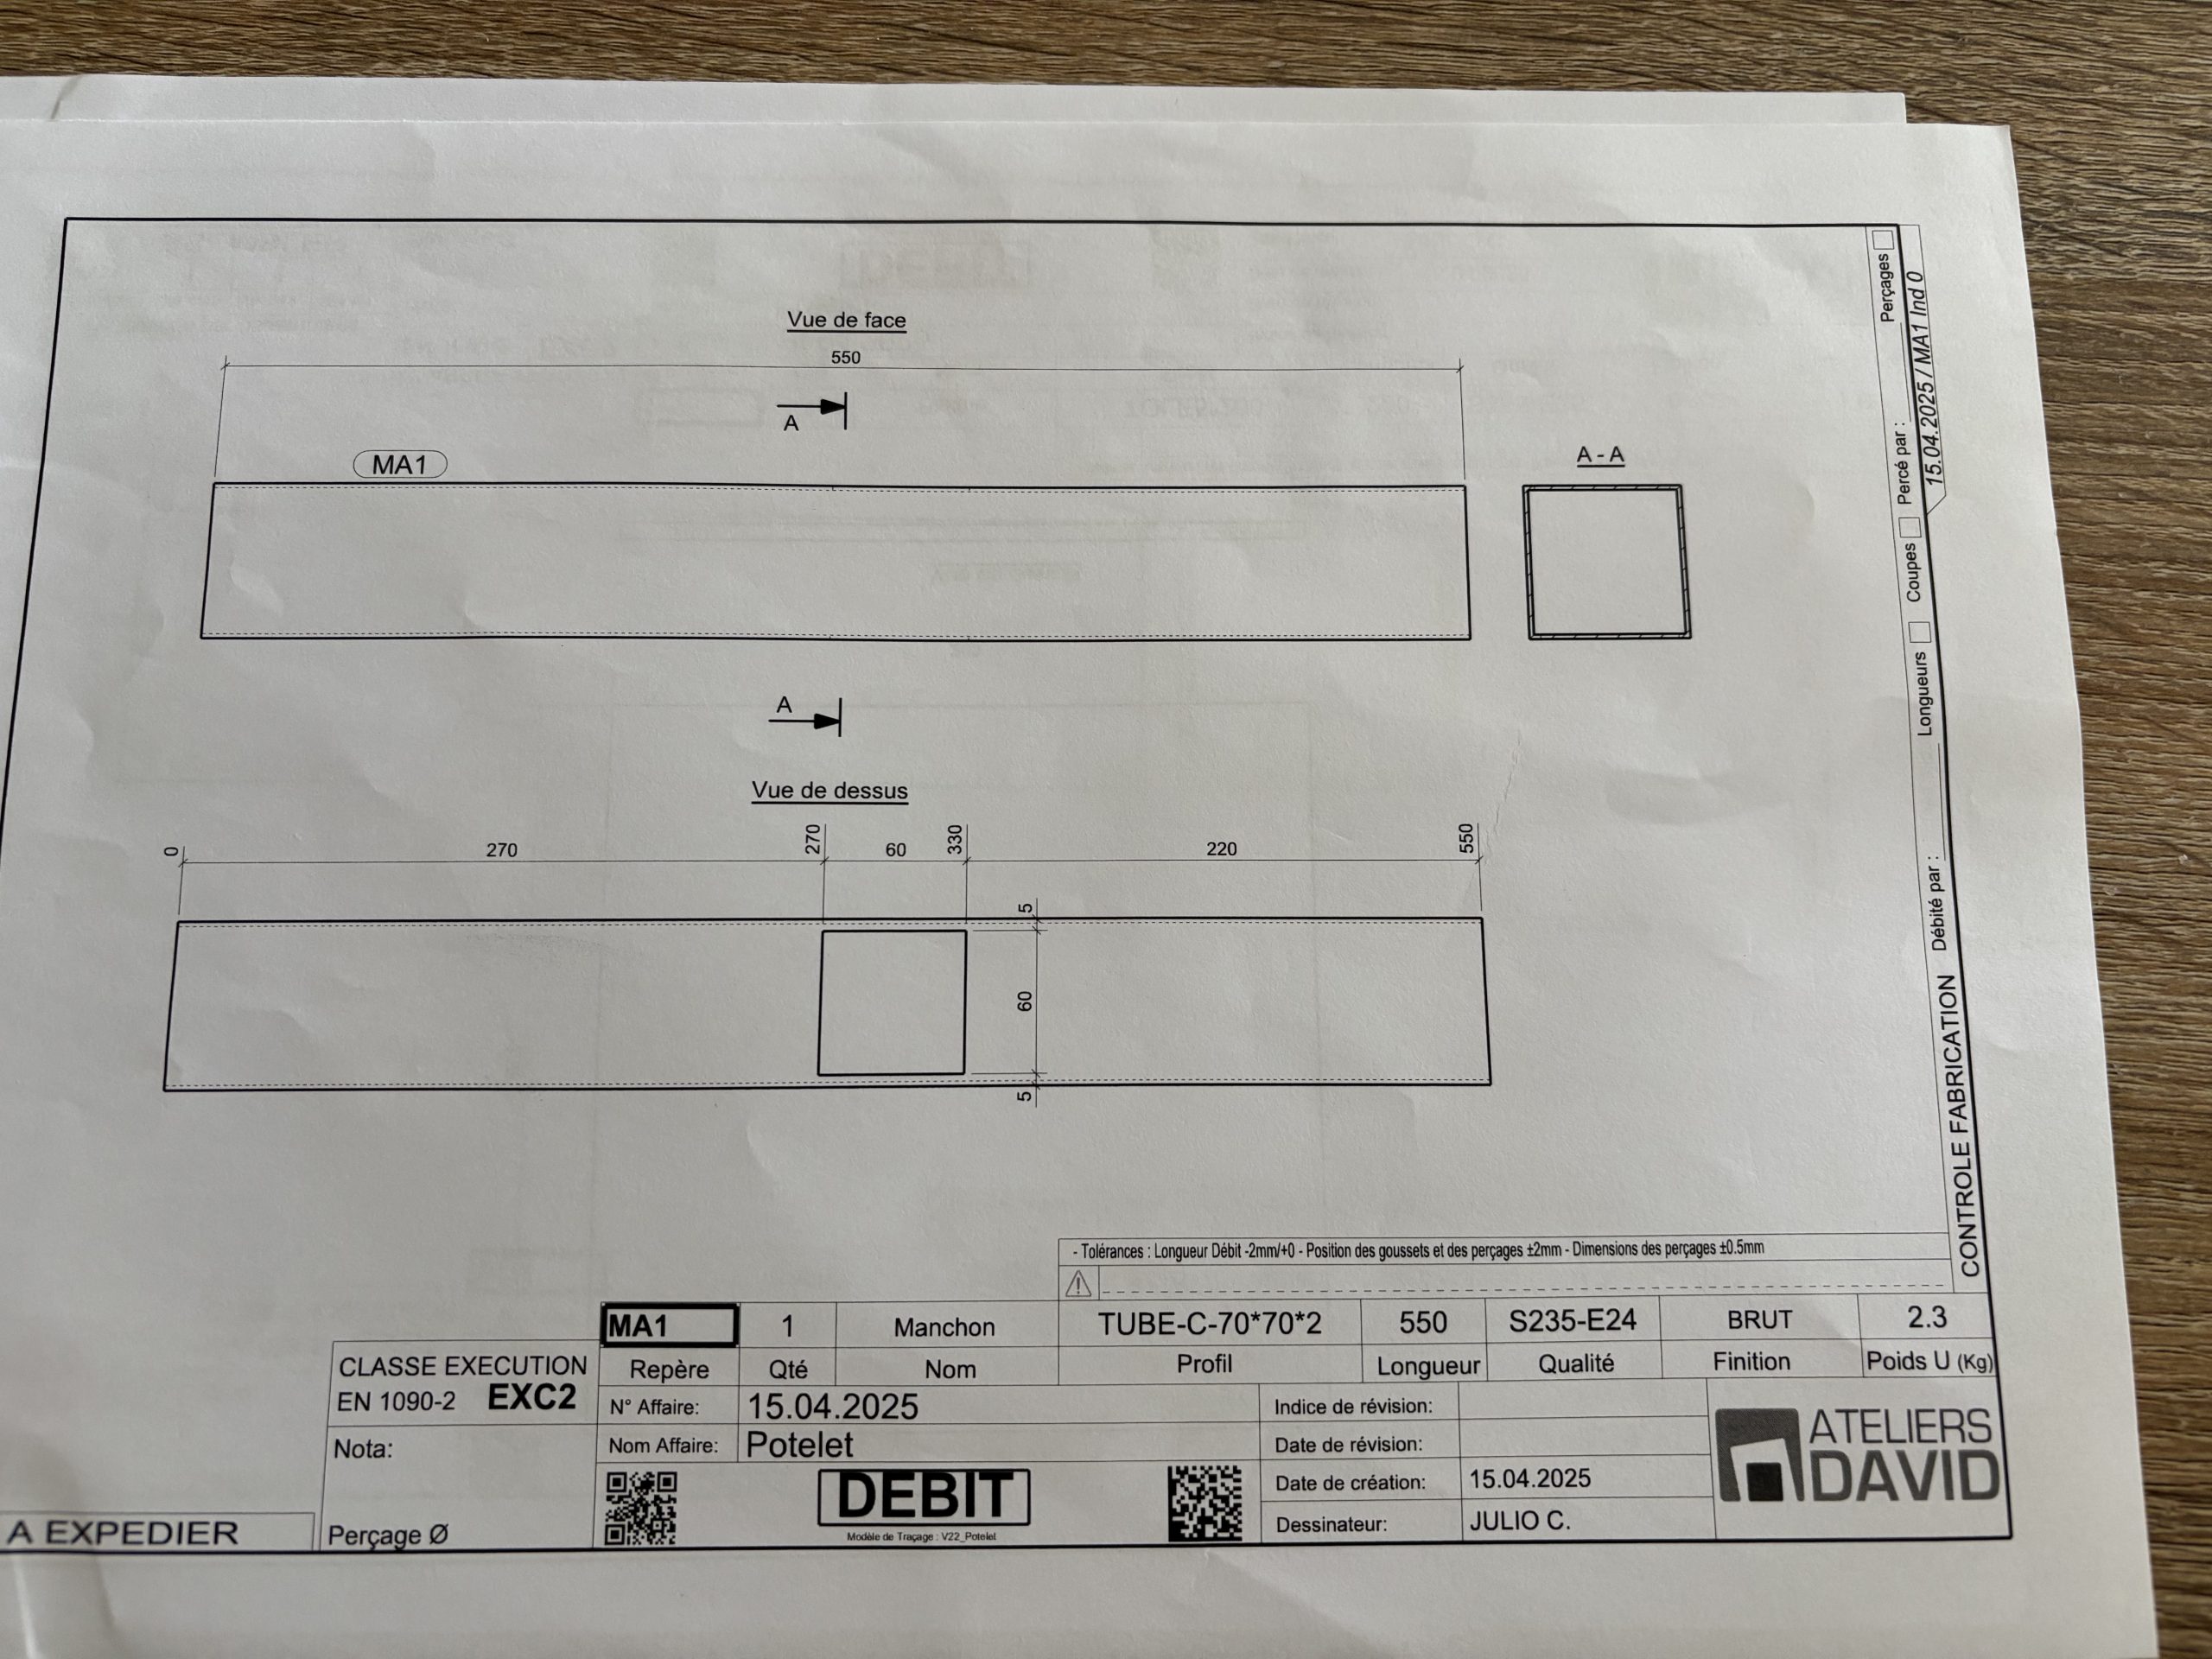
Après s’être mis d’accord sur la totalité du mât en métal (base + axe central), nous avons conçu les plans afin de pouvoir faire l’assemblage et le débit.

Voici la base en métal soudée sur une plaque du même matériau pour limiter les pertes mécaniques (assemblage)

Nous avons d’abord réalisé les plans de la base que nous avons envoyés à l’usine collaboratrice de notre projet pour qu’ils puissent la réaliser en métal.

Voici l’axe central en métal qui a été percé dans la largeur pour y insérer la pièce imprimée en 3D qui contient le roulement mécanique (débit).

Nous avons ensuite réalisé l’axe central dans la même entreprise. Grâce à ces deux parties différentes, nous pouvons ajuster la taille du ventilateur selon nos besoins.

Réalisation du projet

Après avoir récupéré la totalité des pièces fabriquées avec l’aide d’Atelier David (entreprise partenaire), nous avons commencé l’assemblage. Nous avons décidé de répartir les tâches au sein du groupe. Une personne s’occupait du perçage de la base pour y fixer les roulettes et de l’axe central pour pouvoir ajuster la taille du ventilateur, tandis qu’une autre s’occupait des impressions 3D (arbre, cache écrou, pièce contenant le roulement mécanique). La dernière personne était chargée de trouver une pièce en bois qui permettrait d’accueillir les vis qui servent de point d’ancrage pour les élastiques. Cette pièce en bois devait exactement s’encastrer dans l’axe central pour limiter les frottements et donc les pertes de force. Après un assemblage de certaines pièces avec la colle pour impression 3D, nous avons passé un coup de peinture final afin de rendre le projet plus esthétique.

Rendu de l’assemblage

Concrétisation du projet

Une fois l’assemblage de notre ventilateur terminé nous avons procédé à différents tests pour voir combien de temps ce dernier pouvait fonctionner. Nous avons donc testé différents élastiques, tailles et élasticités différentes. Nous avons aussi utilisé plusieurs pâles pour voir si une pâle plus ou moins lourde permet une augmentation du temps de rotation. Nous avons donc choisi de prendre une pâle en plastique, qui était plus légère et donc plus rapide. Malheureusement nous avons eu du mal à obtenir une durée de fonctionnement de cinq à dix secondes. Donc nous sommes allés voir Maxime Kachit pour demander des conseils pour durer plus longtemps.

Suite à ses conseils nous avons utilisé un deuxième ventilateur (électrique cette fois-ci) pour pouvoir entraîner le premier qui est notre projet. Et ce fût une réussite ! Nous avons donc pu produire un courant d’air équivalent à deux ventilateurs tout en économisant l’électricité d’une machine. Ce qui est formidable d’un point de vue écologique ! Finalement nous avons donc pu résoudre le problème de trop faible rotation grâce au deuxième ventilateur.

En espérant que vous ayez passé une bonne lecture !

Timothée Duval, Malo Bersihand et Maxence Briais

String Art

String Art

Bonjour à toutes et à tous !

Avez-vous déjà entendu parler du String Art ?

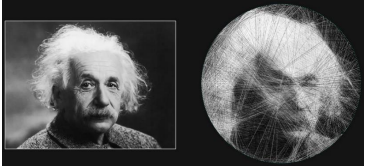
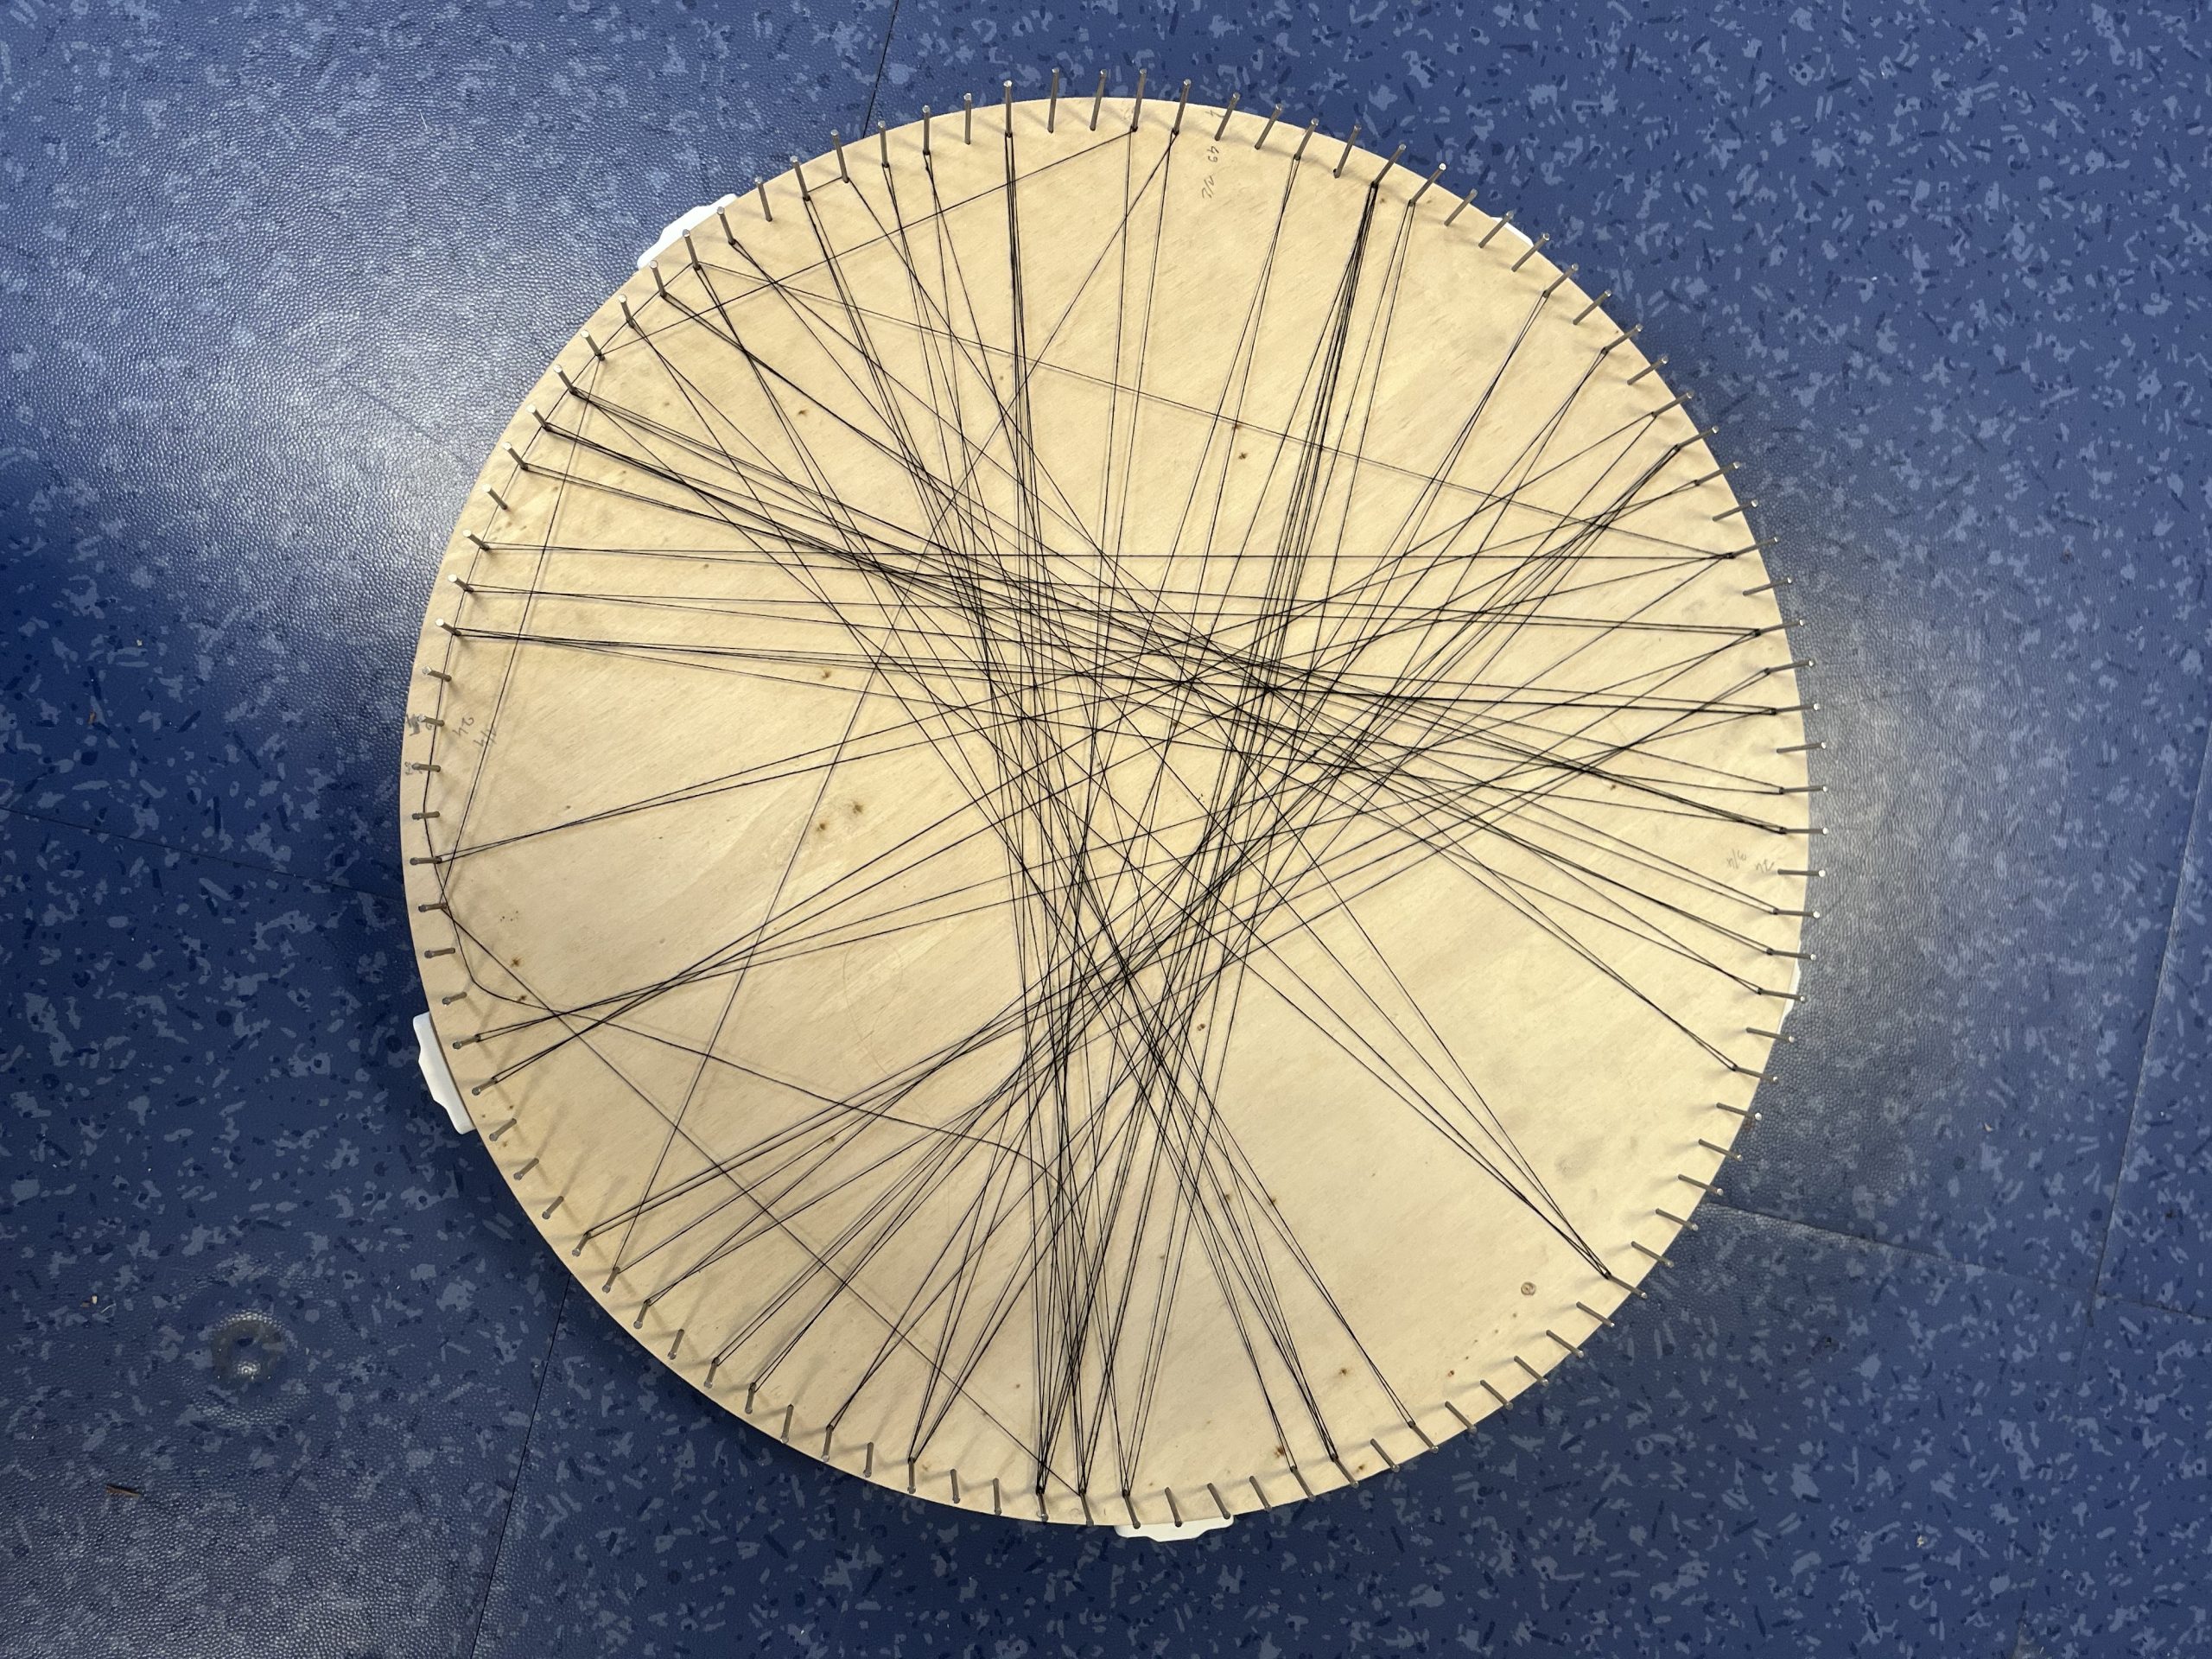
C’est une technique qui permet de réaliser des dessins à partir de fils tendus et de clous placés sur une planche. En reliant ces clous avec du fil, on forme des lignes droites qui peu à peu dessinent des formes et des courbes.

Notre projet consistait donc à créer une machine capable d’automatiser ce processus. Le but étant de choisir une image numérique et de la transformer en une série de chiffres correspondant aux clous. Nous avons 100 clous sur notre support. Par exemple, pour dessiner un carré nous devions envoyer {0;25;50;75;0} et ainsi, la machine tisse un carré en partant du clou 0, puis en faisant le tour de celui-ci avant d’aller au clou suivant et ainsi de suite, jusqu’à la fin de la séquence.

Conception de la machine

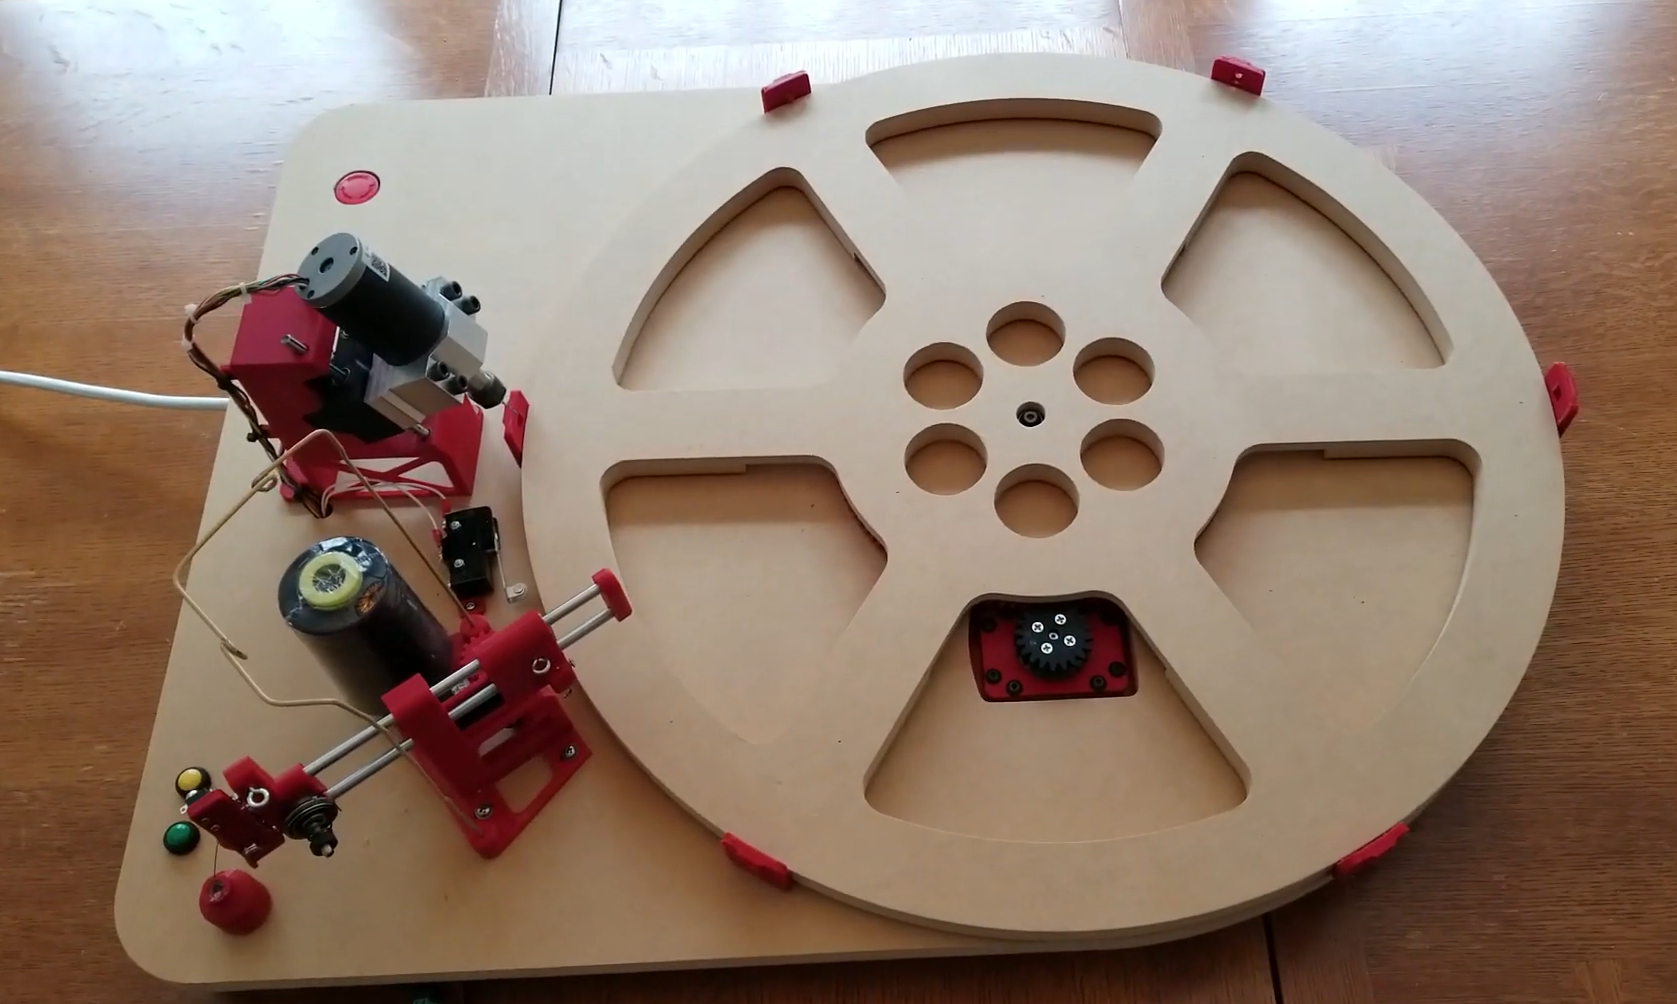
Pour commencer, nous devions trouver un exemple de machine déjà existante. Notre choix s’est porté sur celle-ci :

A New Spin on String Art Machines

Nous avions donc à disposition une vidéo explicative ainsi qu’un GitHub avec les différents programmes utilisés, les pièces prêtes à l’impression 3D et les pièces en bois sous format SolidWorks.

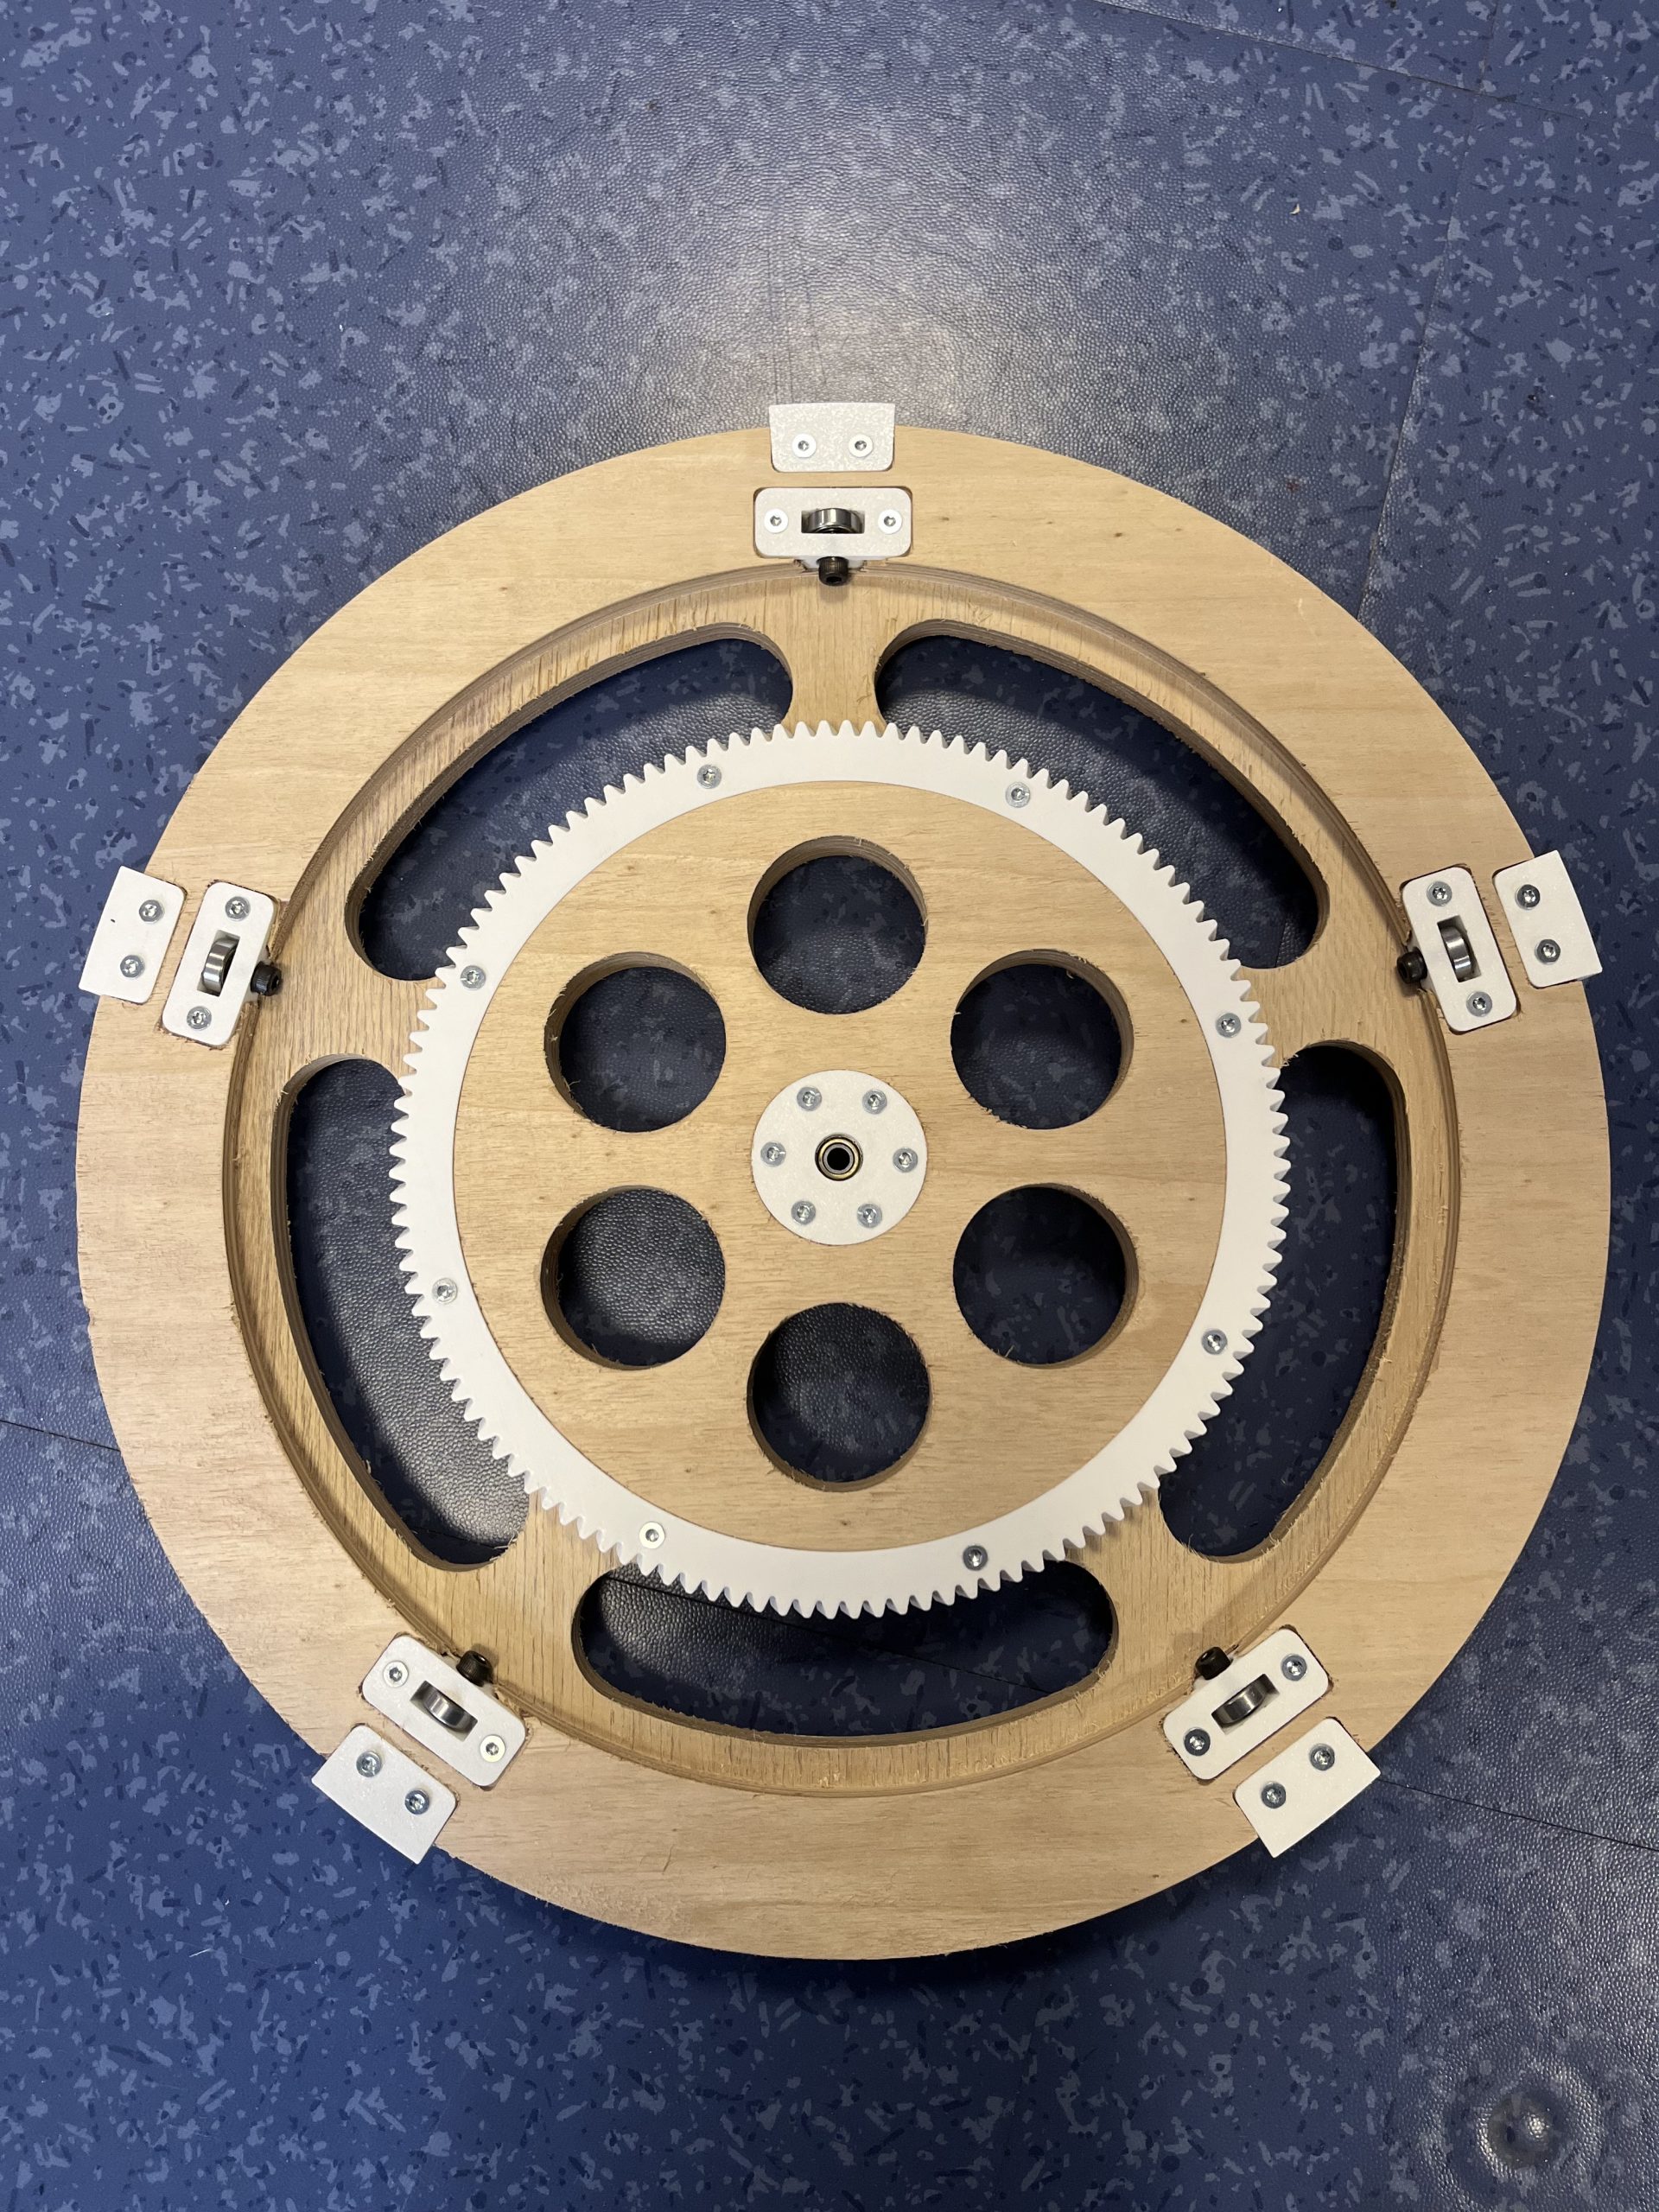
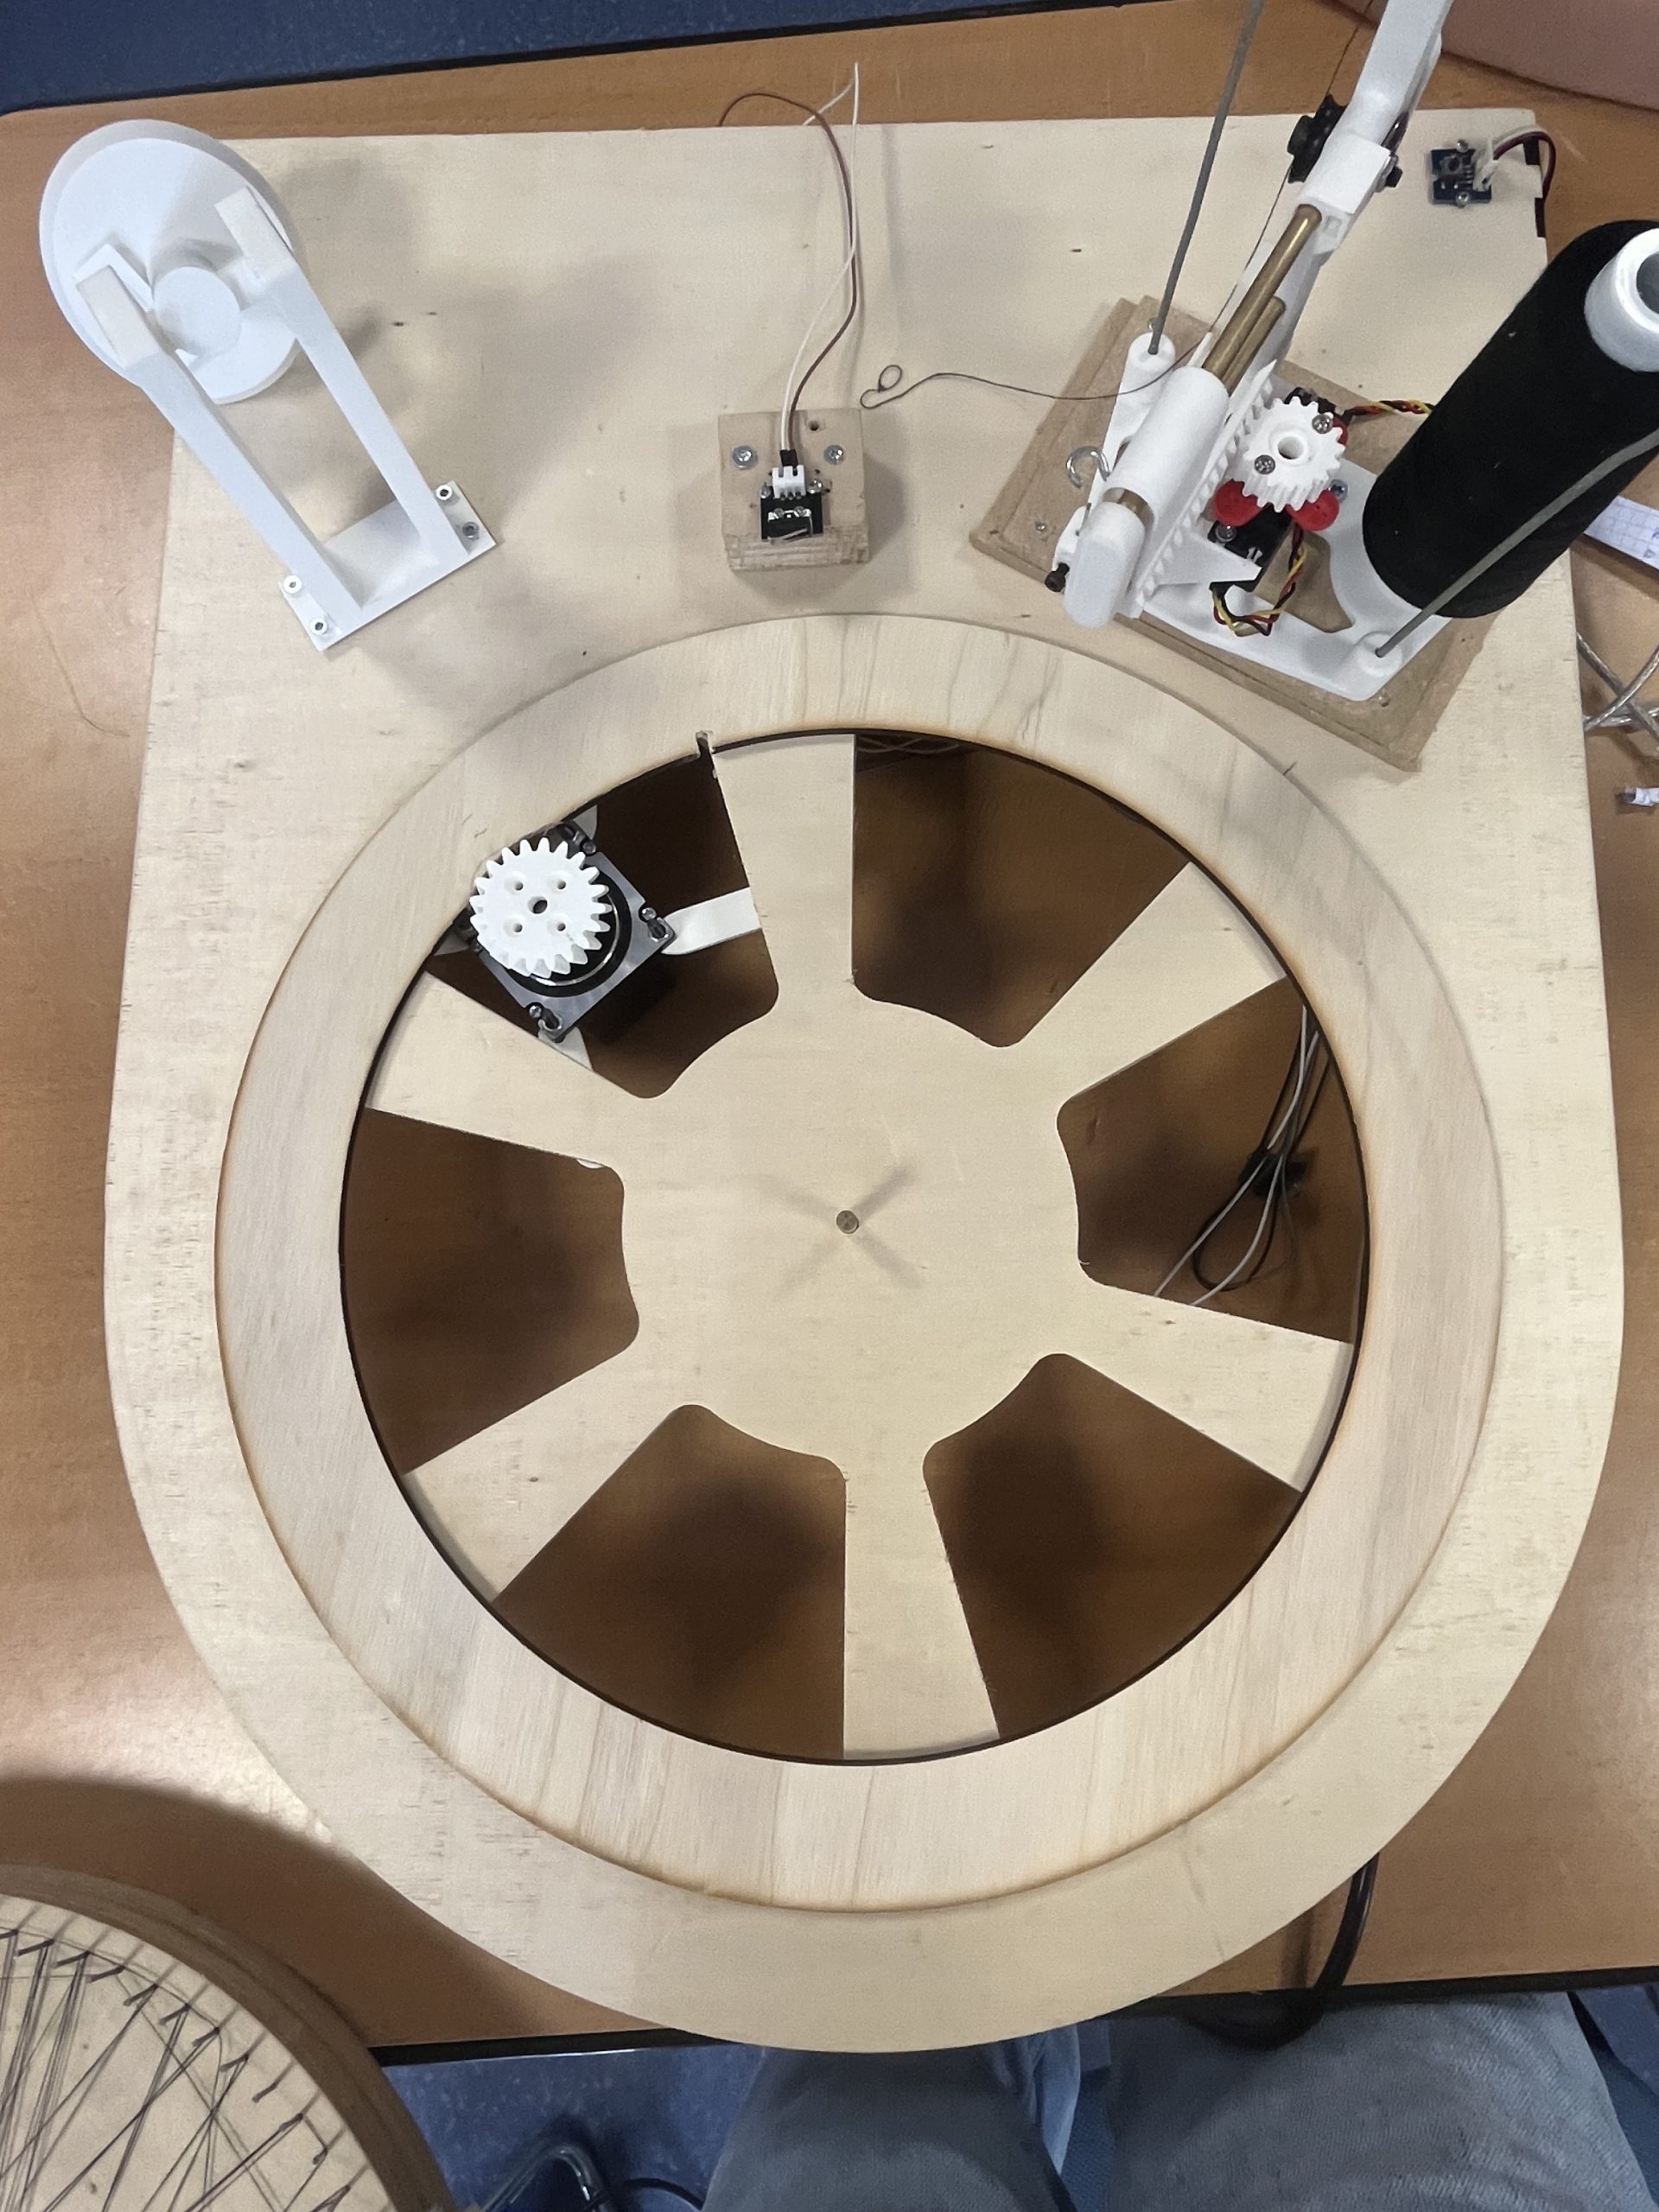
Après avoir étudié le système, nous avons donc imprimé en 3D toutes les pièces présentes dans le GitHub et découpé les 3 pièces en bois : le support, le plateau rotatif et le tableau.

le plateau rotatif
le tableau
le support

Puis nous avons commandé tous les composants nécessaires au bon fonctionnement du système : le moteur pas à pas, le servomoteur, le driver, les différents roulements, du fil… Une fois tous ces éléments en notre possession, nous les avons donc tous assemblés.

Tout ne s’est pas passé comme prévu, nous avons dû modifier certaines pièces comme le tableau et le plateau rotatif dont nous avons divisé la taille par deux car il était beaucoup trop grand pour rentrer dans la machine CNC (capable de découper, d’usiner différents matériaux).

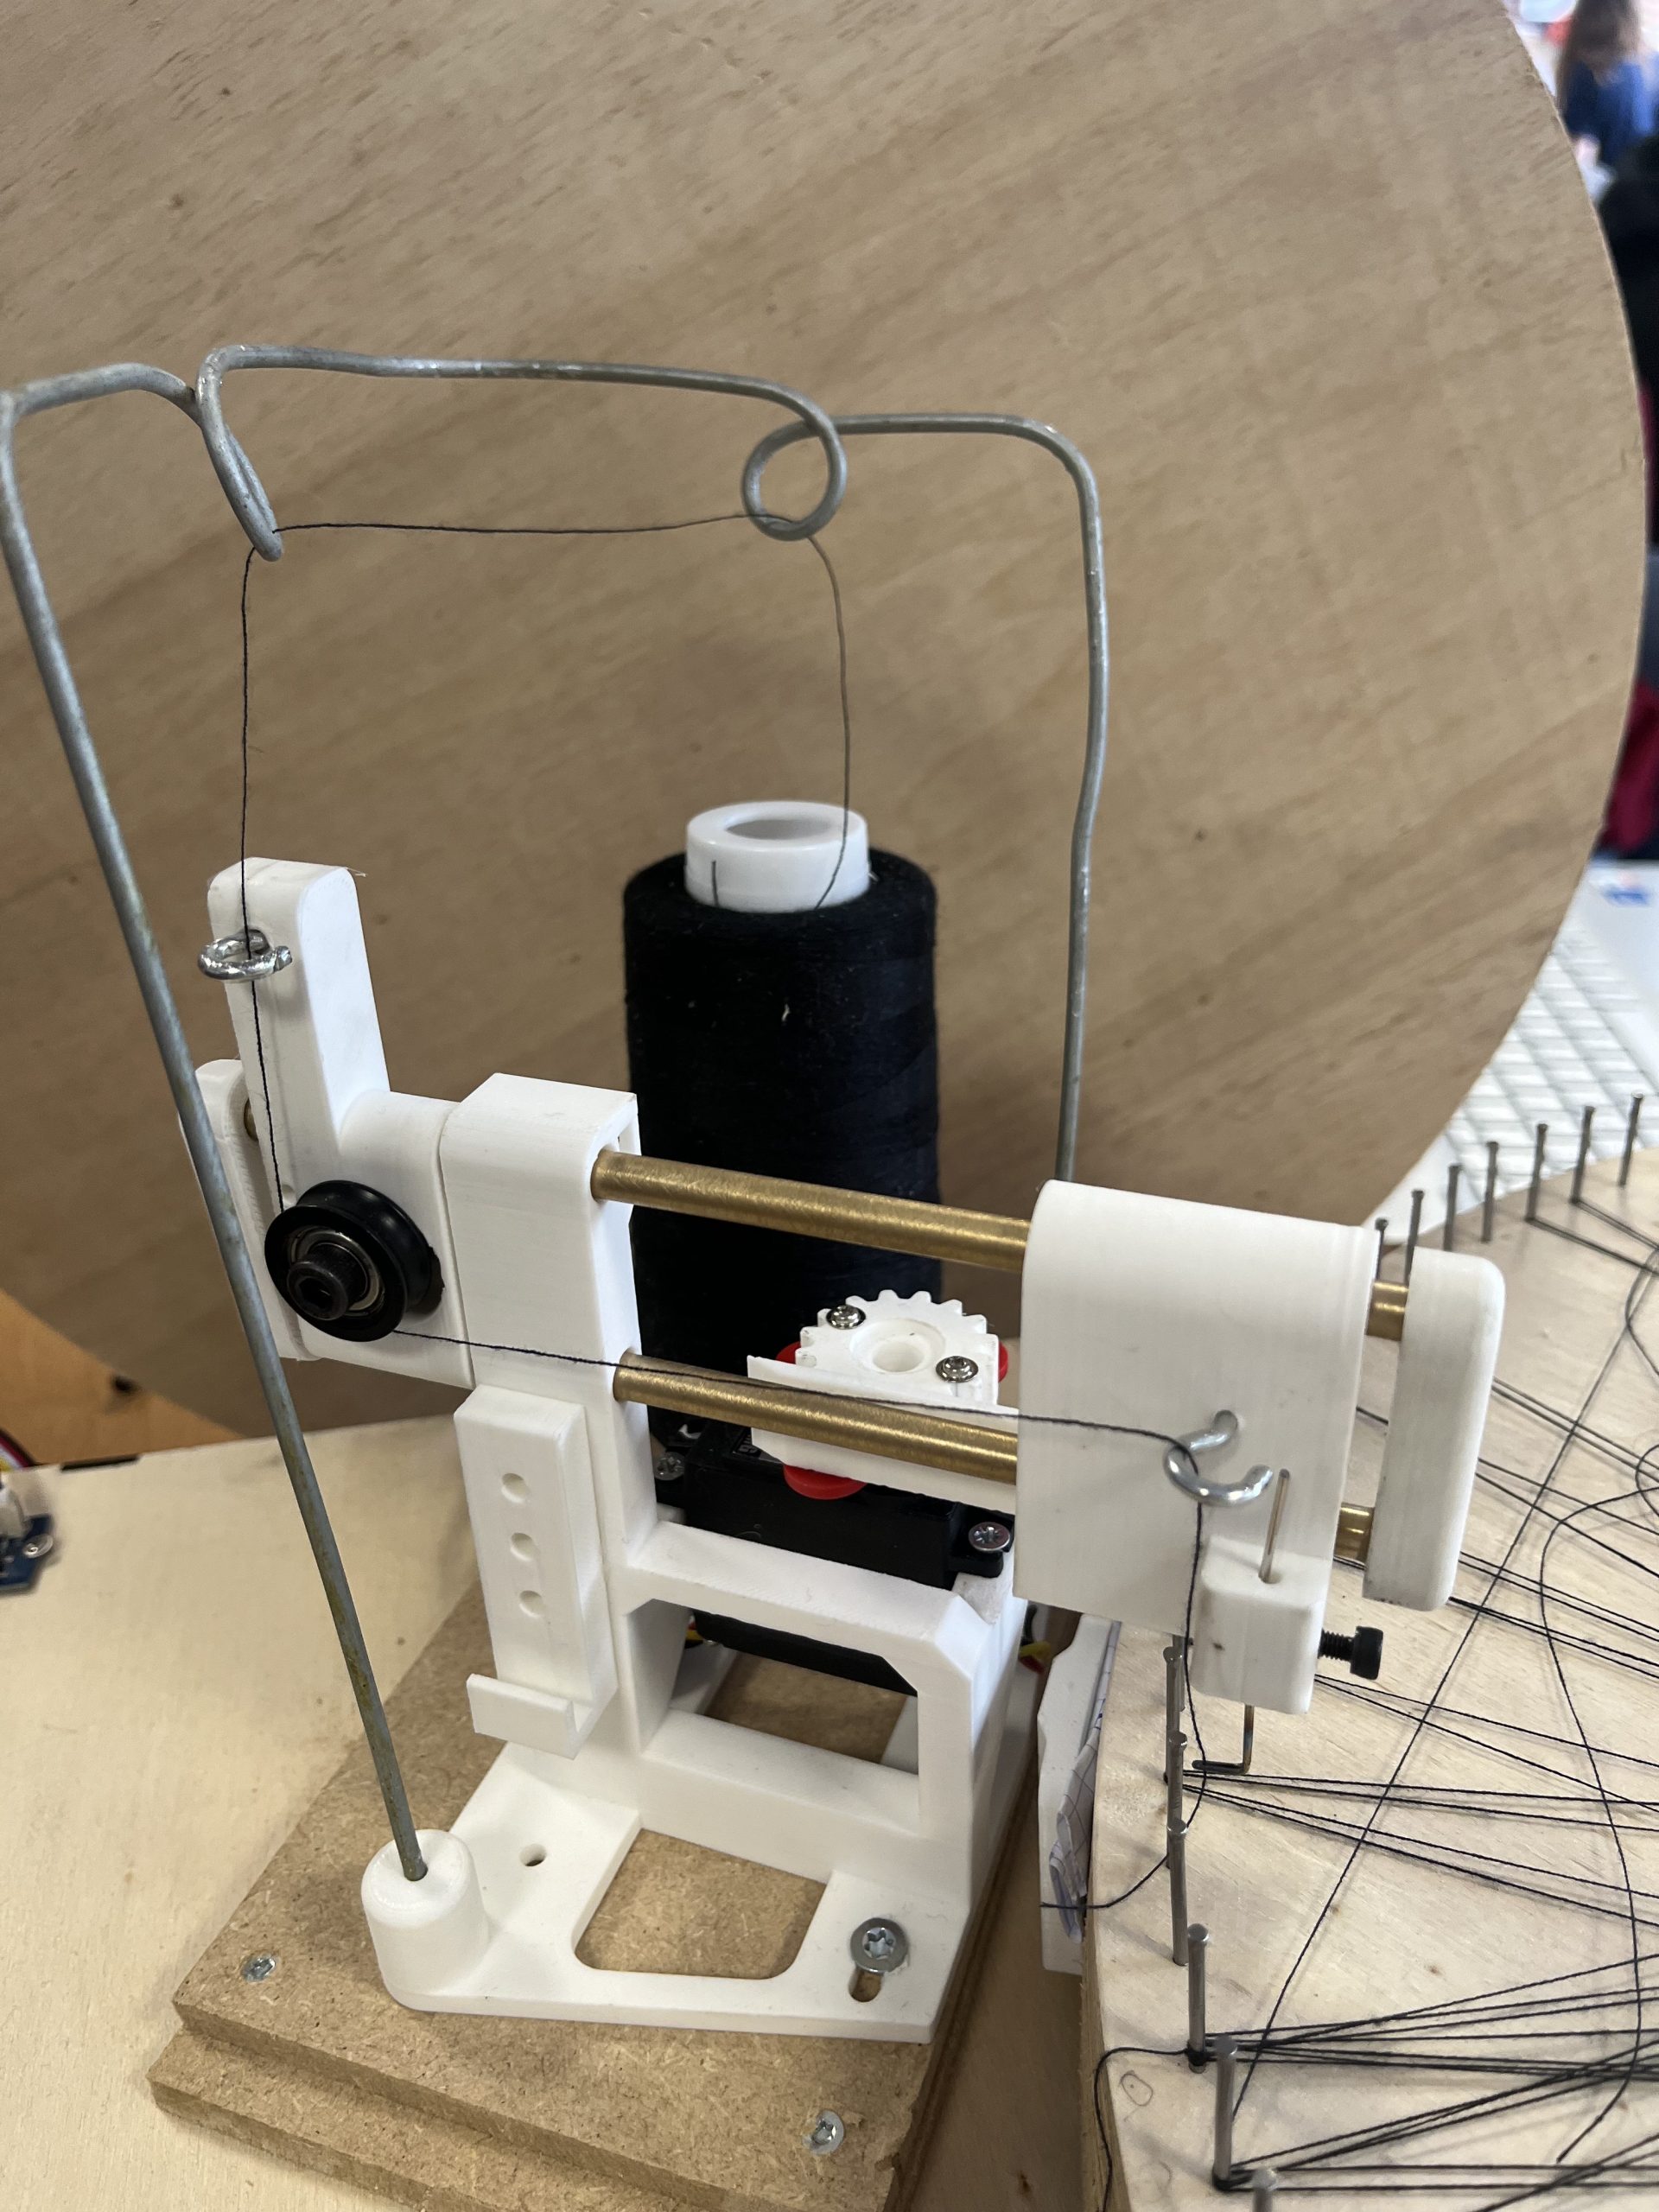
Certaines pièces 3D ne nous convenaient pas ou compliquaient le fonctionnement de la machine donc nous les avons modifiées puis imprimées de nouveau comme la pièce mobile de la machine à tisser. Une tige passait tout le long de cette machine, la permettant d’avancer lorsque le servomoteur faisait une rotation, il était prévu de placer un roulement dans les trous prévus à cet effet puis la tige dans les roulements, sauf que cela ne fonctionnait pas. Après avoir fait des tests, nous avons décidé de supprimer les roulements et de laisser seulement un trou pour que la tige coulisse directement dedans et cela fonctionnait parfaitement !

la machine à tisser

Il y avait aussi un problème avec notre servomoteur qui était différent de celui utilisé par notre exemple de machine, donc la roue dentée fixée sur celui-ci était trop haute pour pouvoir s’emboîter avec la pièce mobile de la machine à tisser. Il a donc fallu la modifier pour qu’elle corresponde à celle-ci.

Une fois l’assemblage fini, il a donc fallu se pencher sur l’électronique.

L’électronique

Nous avions identifié les éléments nécessaires au bon fonctionnement de notre machine, qui étaient :

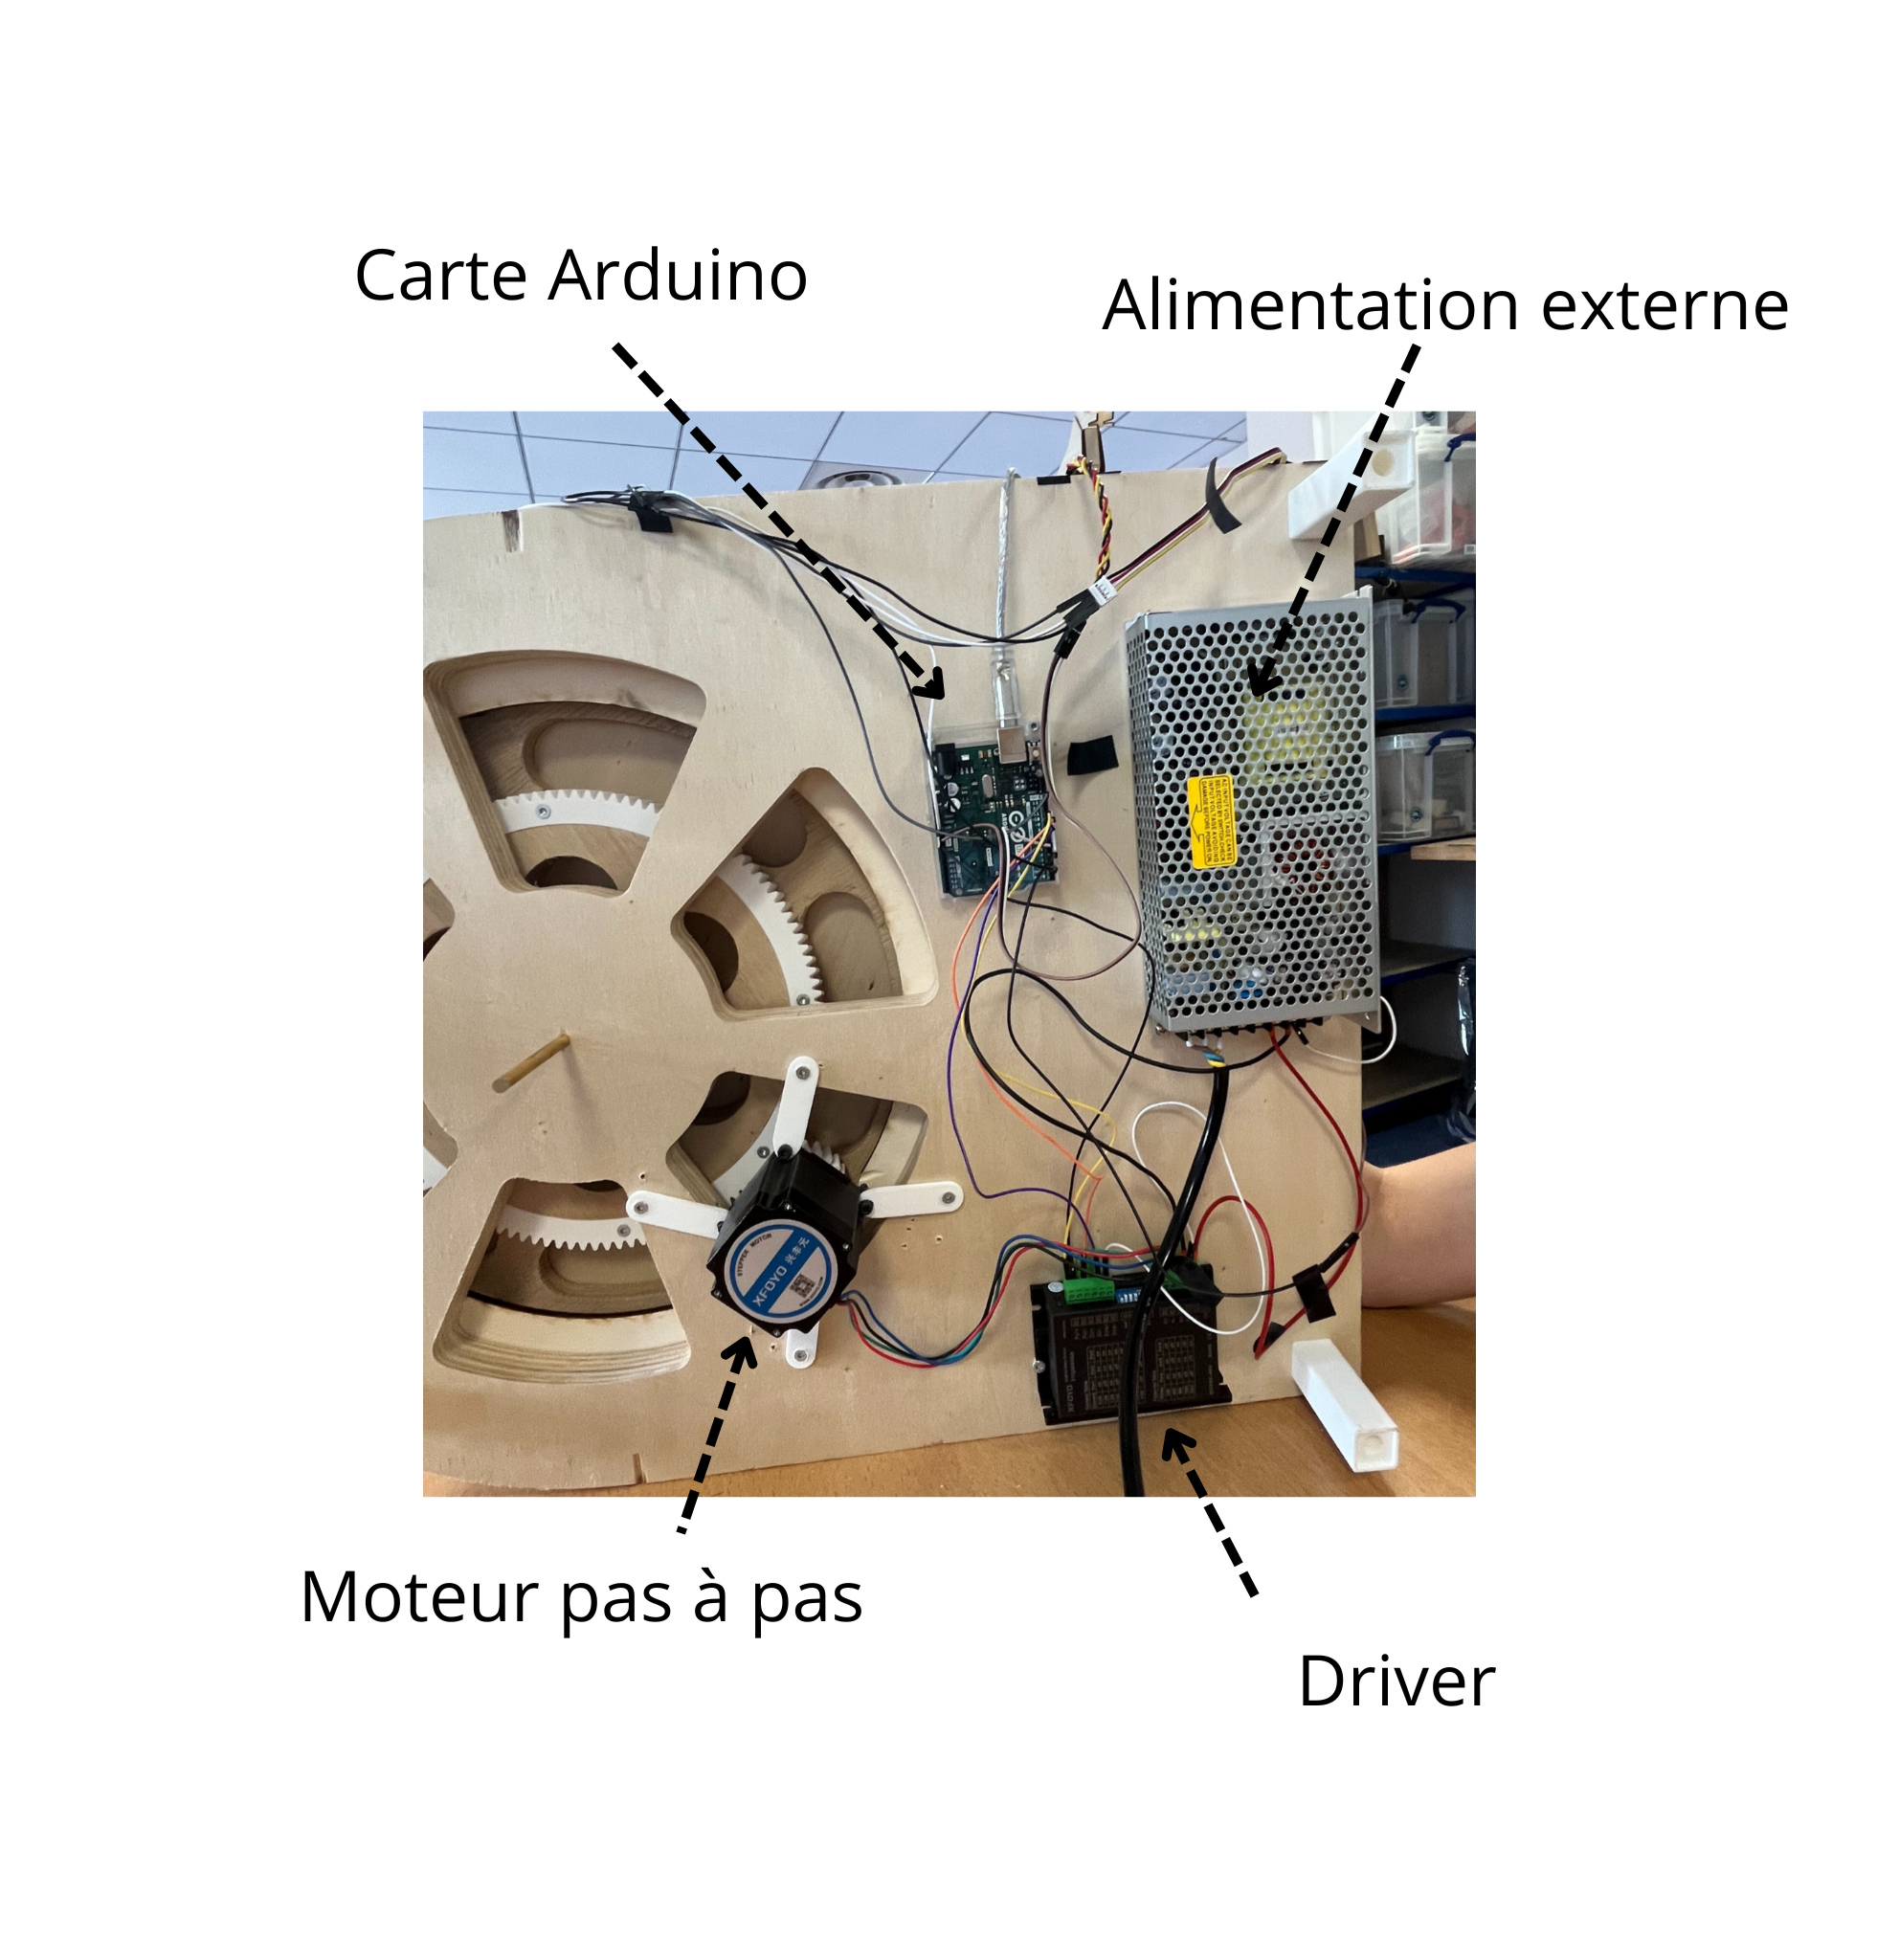
  • moteur pas à pas : moteur qui avance petit à petit, par étape très précises (que l’on appelle des “pas”)
  • servomoteur : petit moteur que l’on peut contrôler pour qu’il tourne jusqu’à un certain angle et s’arrête précisément là où on lui dit.
  • une carte Arduino : petit circuit électronique que l’on peut programmer pour contrôler des composants.
  • un driver pour le moteur pas à pas : il sert à envoyer le bon courant au moteur, au bon moment pour qu’il fasse ses pas correctement, il reçoit des ordres simples de la carte Arduino et les traduit en signaux électriques que le moteur comprend, c’est l’intermédiaire entre la carte Arduino et le moteur.
  • une alimentation
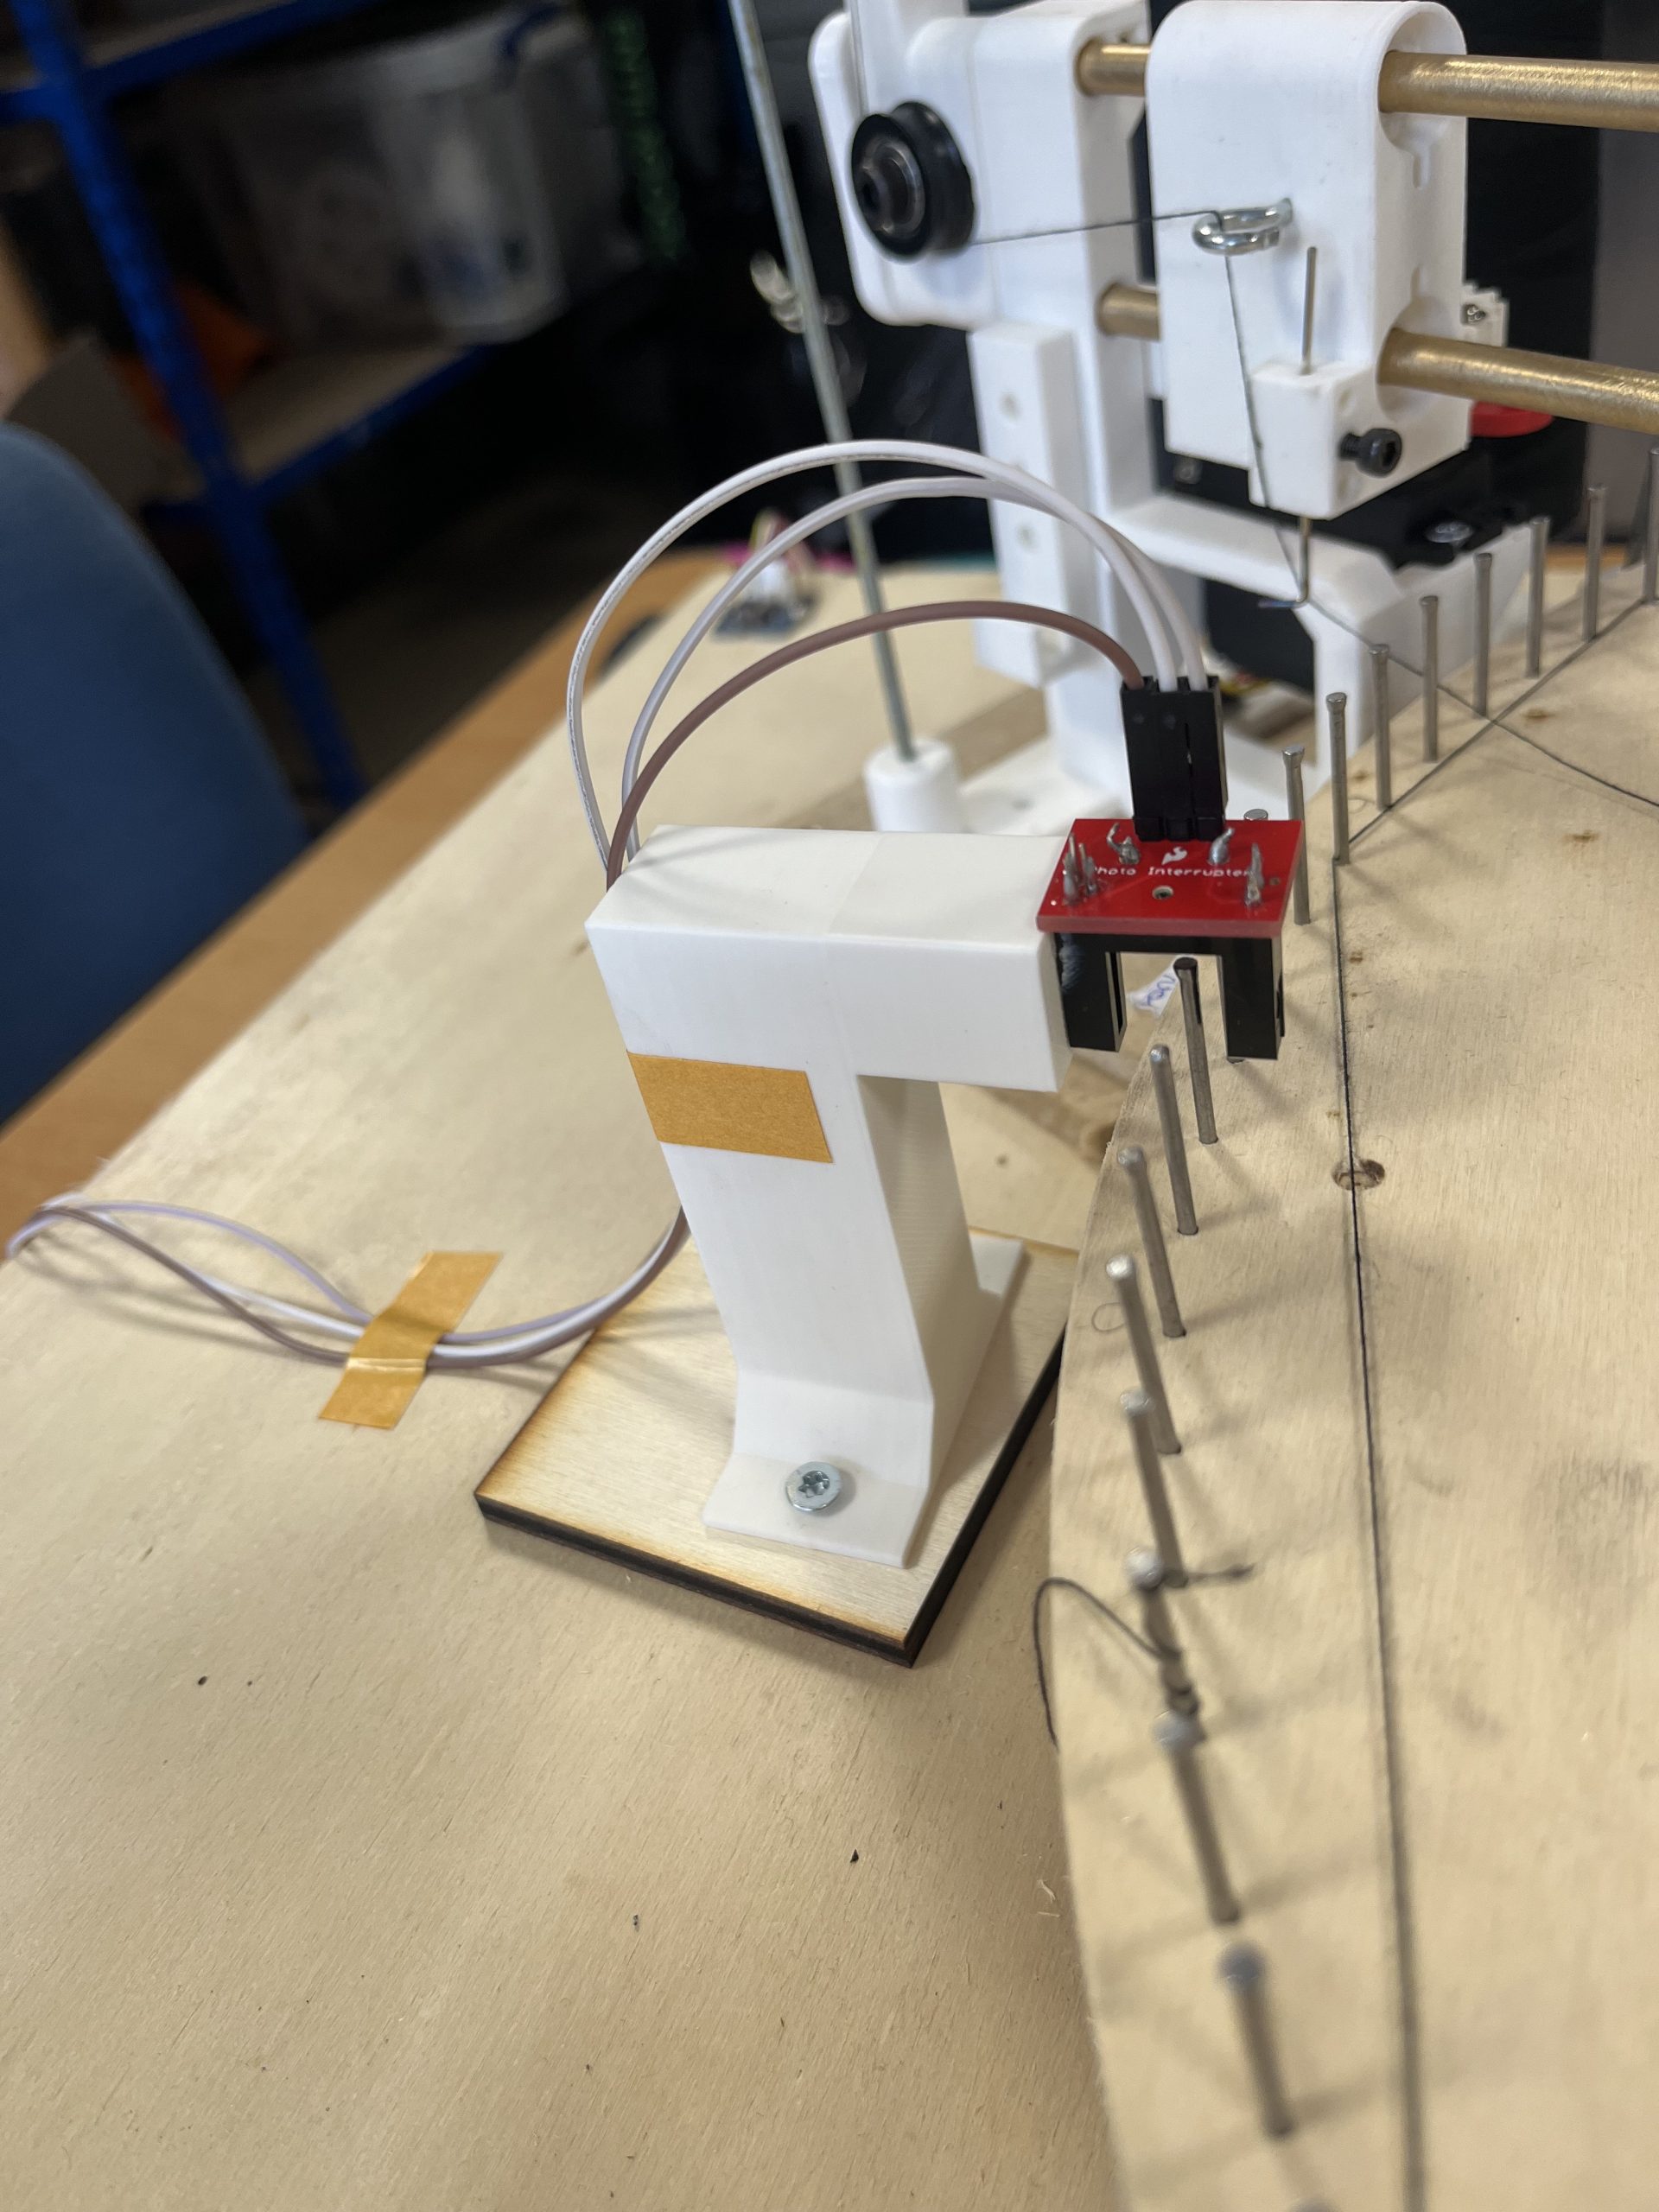
  • capteur : il sert à compter chaque clou qui passe sous le capteur.
  • bouton marche-arrêt

Il fallait donc relier les deux moteurs à des éléments permettant de les faire fonctionner et de les contrôler.

Tout d’abord, nous avons relié le servomoteur à la carte Arduino. Le moteur a trois fils, un pour l’alimentation électrique, un pour la masse et un troisième pour recevoir les ordres de la carte (c’est le fil de signal, qu’on connecte à une des broches de l’Arduino).

Pour le moteur pas à pas, il a fallu lire la fiche technique du moteur pour comprendre à quoi servaient ses quatre fils et ensuite les brancher au driver. Une fois les fils connectés le driver devait être relié à une alimentation externe puis à la carte Arduino grâce à trois broches :

  • STEP : dire au moteur de faire un pas.
  • DIR : indiquer la direction (avant ou arrière).
  • ENABLE : activer ou désactiver le moteur.

Afin de connecter le bouton marche/arrêt, nous avons utilisé trois fils tous branchés sur la carte Arduino. Un est branché à la masse de celle-ci, un autre à l’alimentation (3,3V) et le dernier est relié à une entrée numérique de la carte (une des broches).

Nous avons aussi installé un capteur . Nous l’avons simplement relié à la masse et au 5V de l’alimentation et à une des broches de la carte Arduino.

Une fois tous les composants reliés correctement, il a fallu s’attaquer à la programmation.

Programmation

Afin de pouvoir contrôler les deux moteurs nous avons donc utilisé une carte Arduino UNO que nous avons programmée grâce au logiciel Arduino.

Nous avons commencé par programmer le servomoteur. Il effectue un mouvement très simple mais super important : il fait avancer ou reculer l’aiguille qui guide le fil. Lorsque nous souhaitons passer le fil derrière un clou, il faut que l’aiguille recule derrière le clou puis le plateau se décale légèrement (de 12 pas) puis l’aiguille revient en place devant les clous. Dans notre programme, on indique l’angle exacte qu’il doit prendre. Dans notre cas 10° pour reculer et 150° pour revenir à sa place d’origine.

Le moteur pas à pas, lui fait tourner le plateau sur lequel sont fixés les clous. À chaque étape du tissage, le programme exécute ces consignes :

  • 1. Regarder quel clou vient ensuite dans la séquence.
  • 2. Choisir s’il est plus rapide de tourner dans le sens horaire ou antihoraire.
  • 3. Calculer le nombre de clous à parcourir.
  • 4. Commencer le mouvement.
  • 5. Compter le nombre de clous passant sous le capteur.
  • 6. S’arrêter et passer le fil derrière le clou une fois la position atteinte.
  • 7. Recommencer pour le clou suivant.

Ce système permet de former une image avec du fil simplement à partir d’une séquence de numéros.

Le bouton marche/arrêt avait pour but de mettre le programme en pause ou le reprendre. Le programme vérifie donc à tout moment si ce bouton est appuyé ou non. Si c’est le cas, il change l’état d’une variable appelée “paused“, ce qui permet, en fonction de l’état de cette variable, de mettre en pause ou de relancer le programme.

Par ailleurs, nous avons ajouté un capteur au-dessus des clous. Celui-ci incrémente un compteur à chaque fois qu’un clou passe en dessous de lui. Grâce à ce capteur, nous pouvons compter précisément le nombre de clous lors de la rotation et arrêter celle-ci lorsque l’aiguille atteint le bon clou.

En partant de zéro, nous avons réussi à fabriquer une machine capable de tisser automatiquement une image avec du fil. Elle n’est pas encore parfaite et de nombreux aspects peuvent encore être améliorés mais ce projet nous a permis d’apprendre énormément que ce soit dans la programmation, en électronique ou même en mécanique.

Merci d’avoir pris le temps de nous lire !

Noémie Pelletier et Lisa Pasquier

Réveil connecté personnalisé

Bienvenue

Si vous repoussez trois fois votre réveil avant de vous lever, ce blog est fait pour vous !

Partez à la découverte de notre projet de deuxième année, qui allie créativité, technologies et une approche innovante pour rendre vos matins plus supportables.

Qui sommes nous?

Nous sommes Baptiste et Raphaël, deux élèves de l’école Polytech Angers, passionnés par l’innovation, la création et la programmation. Cette année, nous avons réalisé un projet commun pour valider les notions théoriques acquises au cours des deux dernières années. Ce travail a été l’occasion de développer nos premières compétences techniques et manuelles, en utilisant du matériel de pointe mis à disposition par l’école, comme des imprimantes 3D ou des fraiseuses numériques.

En somme, ce projet  a stimulé notre curiosité scientifique et constitue une étape importante dans notre parcours d’ingénieur.

Un projet, lequel?

Notre objectif principal est de créer un réveil connecté, capable de se connecter au WIFI et de régler, d’une manière autonome, l’intensité lumineuse de son écran. Nous avons également ajouté des fonctionnalités supplémentaires pour rendre ce projet plus authentique. C’est l’exemple d’un simulateur d’aube ; d’une sonnerie personnalisable avec la musique de son choix; ainsi qu’une hélice qui s’envole et qui doit être replacée sur son socle pour pouvoir arrêter la sonnerie.

Étape 1 : fonctionnalités essentielles

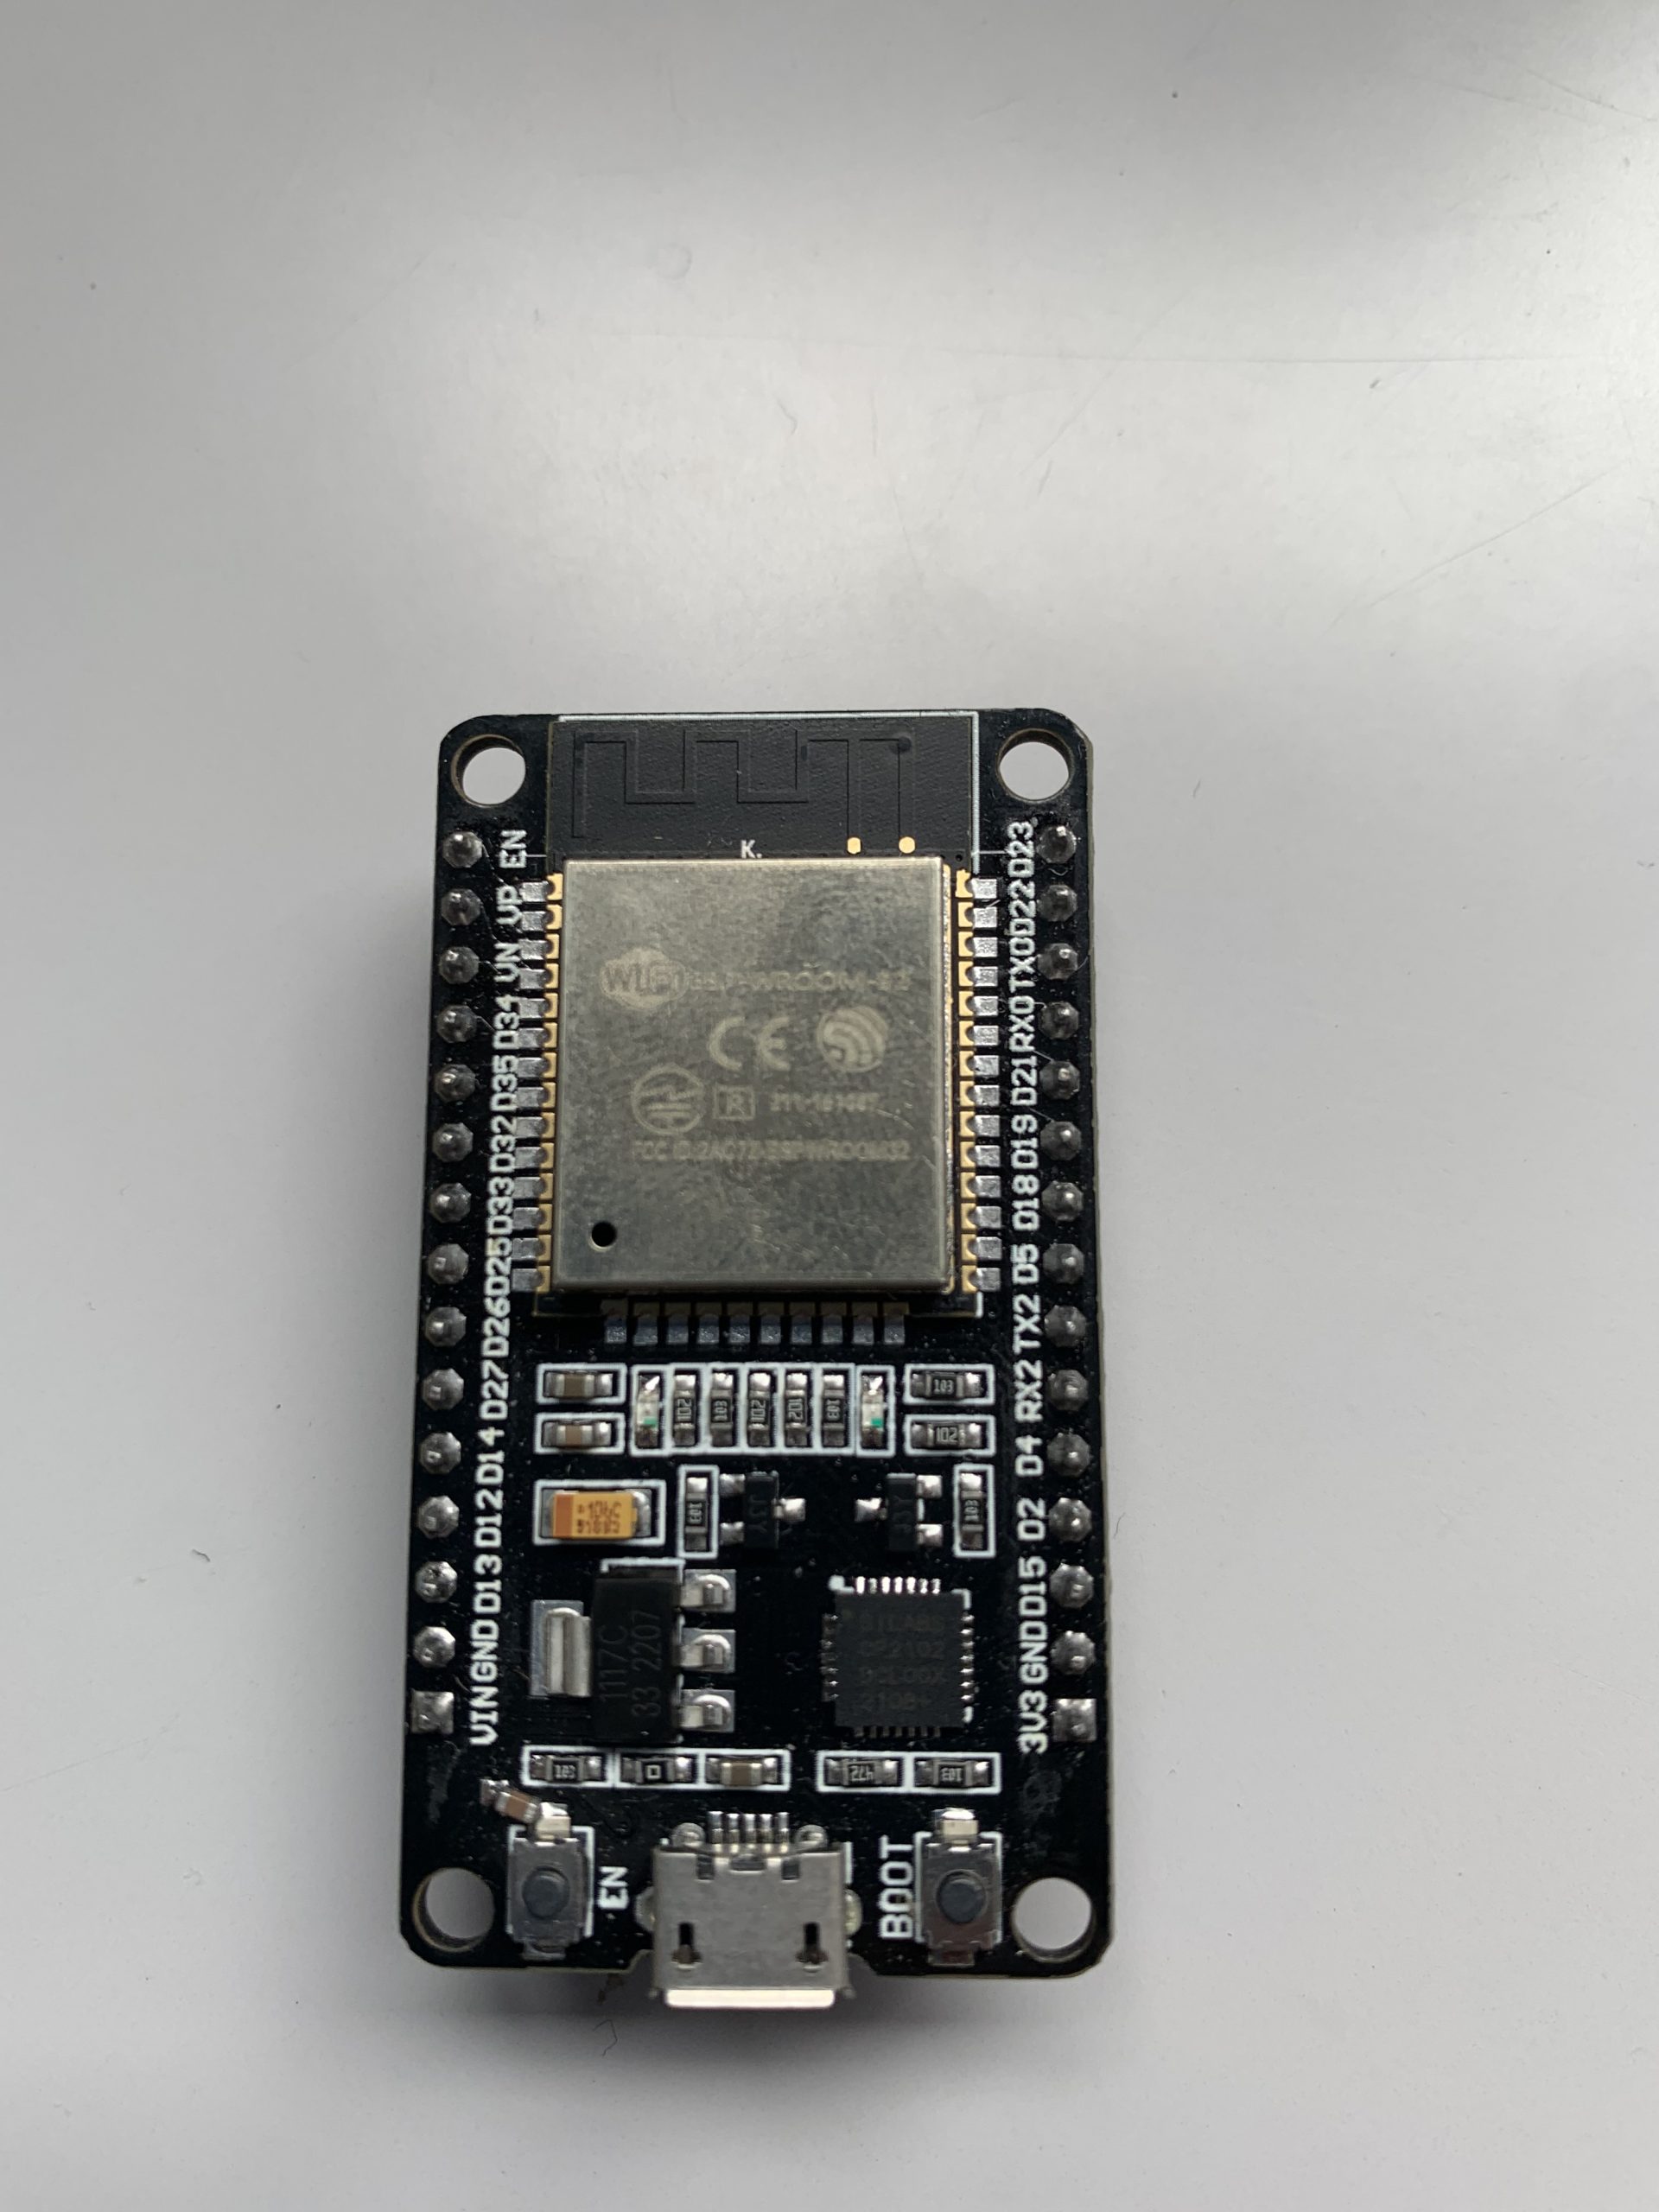
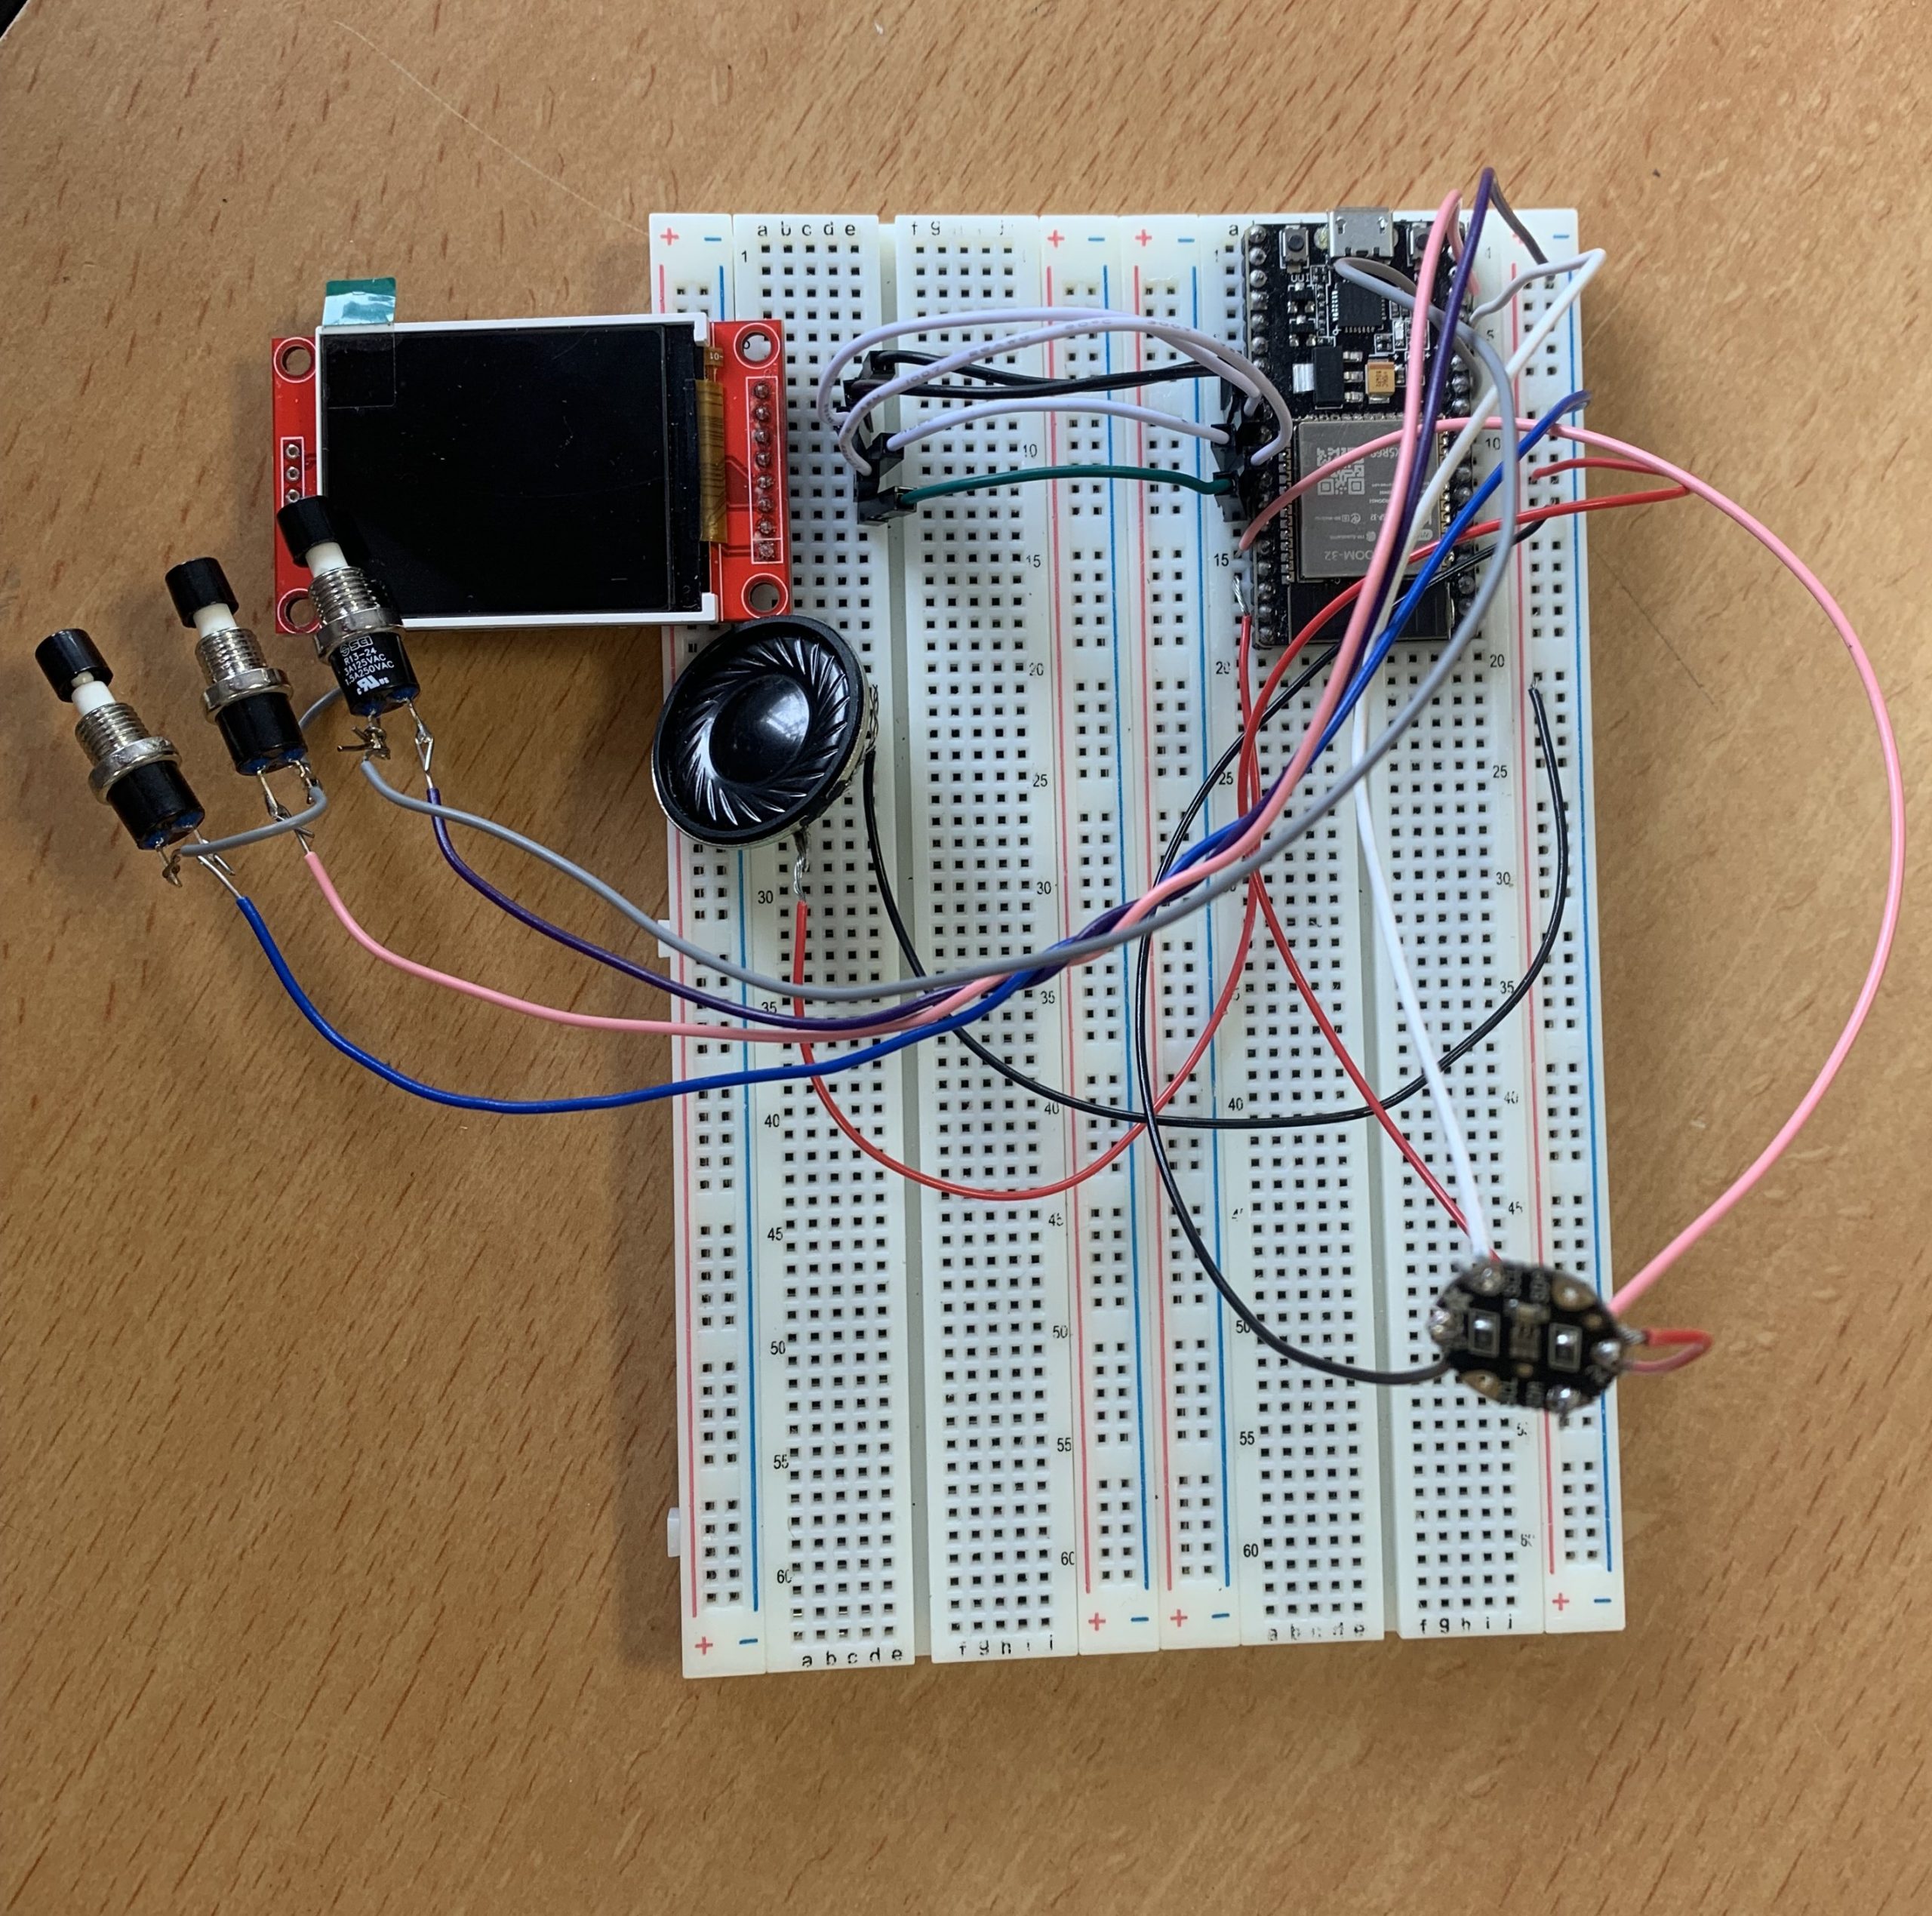
Pour réaliser les fonctionnalités de base de notre réveil, nous avons utilisé un ESP32 et un IDE Arduino. Il nous permet de connecter divers composants électroniques, tels que des capteurs, des moteurs et un écran.

A partir de nos connaissances en Langage C nous sommes rapidement parvenus à comprendre la programmation de notre ESP32. En outre, de nombreuses librairies sont disponibles sur internet pour simplifier nos programmes.

Nous avons donc obtenu un système composé de quatre composants : un lot de trois boutons poussoirs pour régler l’heure du réveil et de l’alarme ; un haut parleur pour émettre le son de la sonnerie, un capteur de luminosité TSL2561 pour détecter la luminosité de la pièce ; et enfin, un écran LSD qui affiche l’heure avec plus ou moins d’intensité en fonction de l’information reçue par le capteur de luminosité.

Étape 2 : fonctionnalités supplémentaires

Après 3 semaines de travail, nous avions globalement réalisé notre réveil mais nous souhaitions ajouter davantage de fonctionnalités. Sur les remarques de notre professeur référent, nous avons donc ajouté un simulateur d’aube et une sonnerie personnalisée.

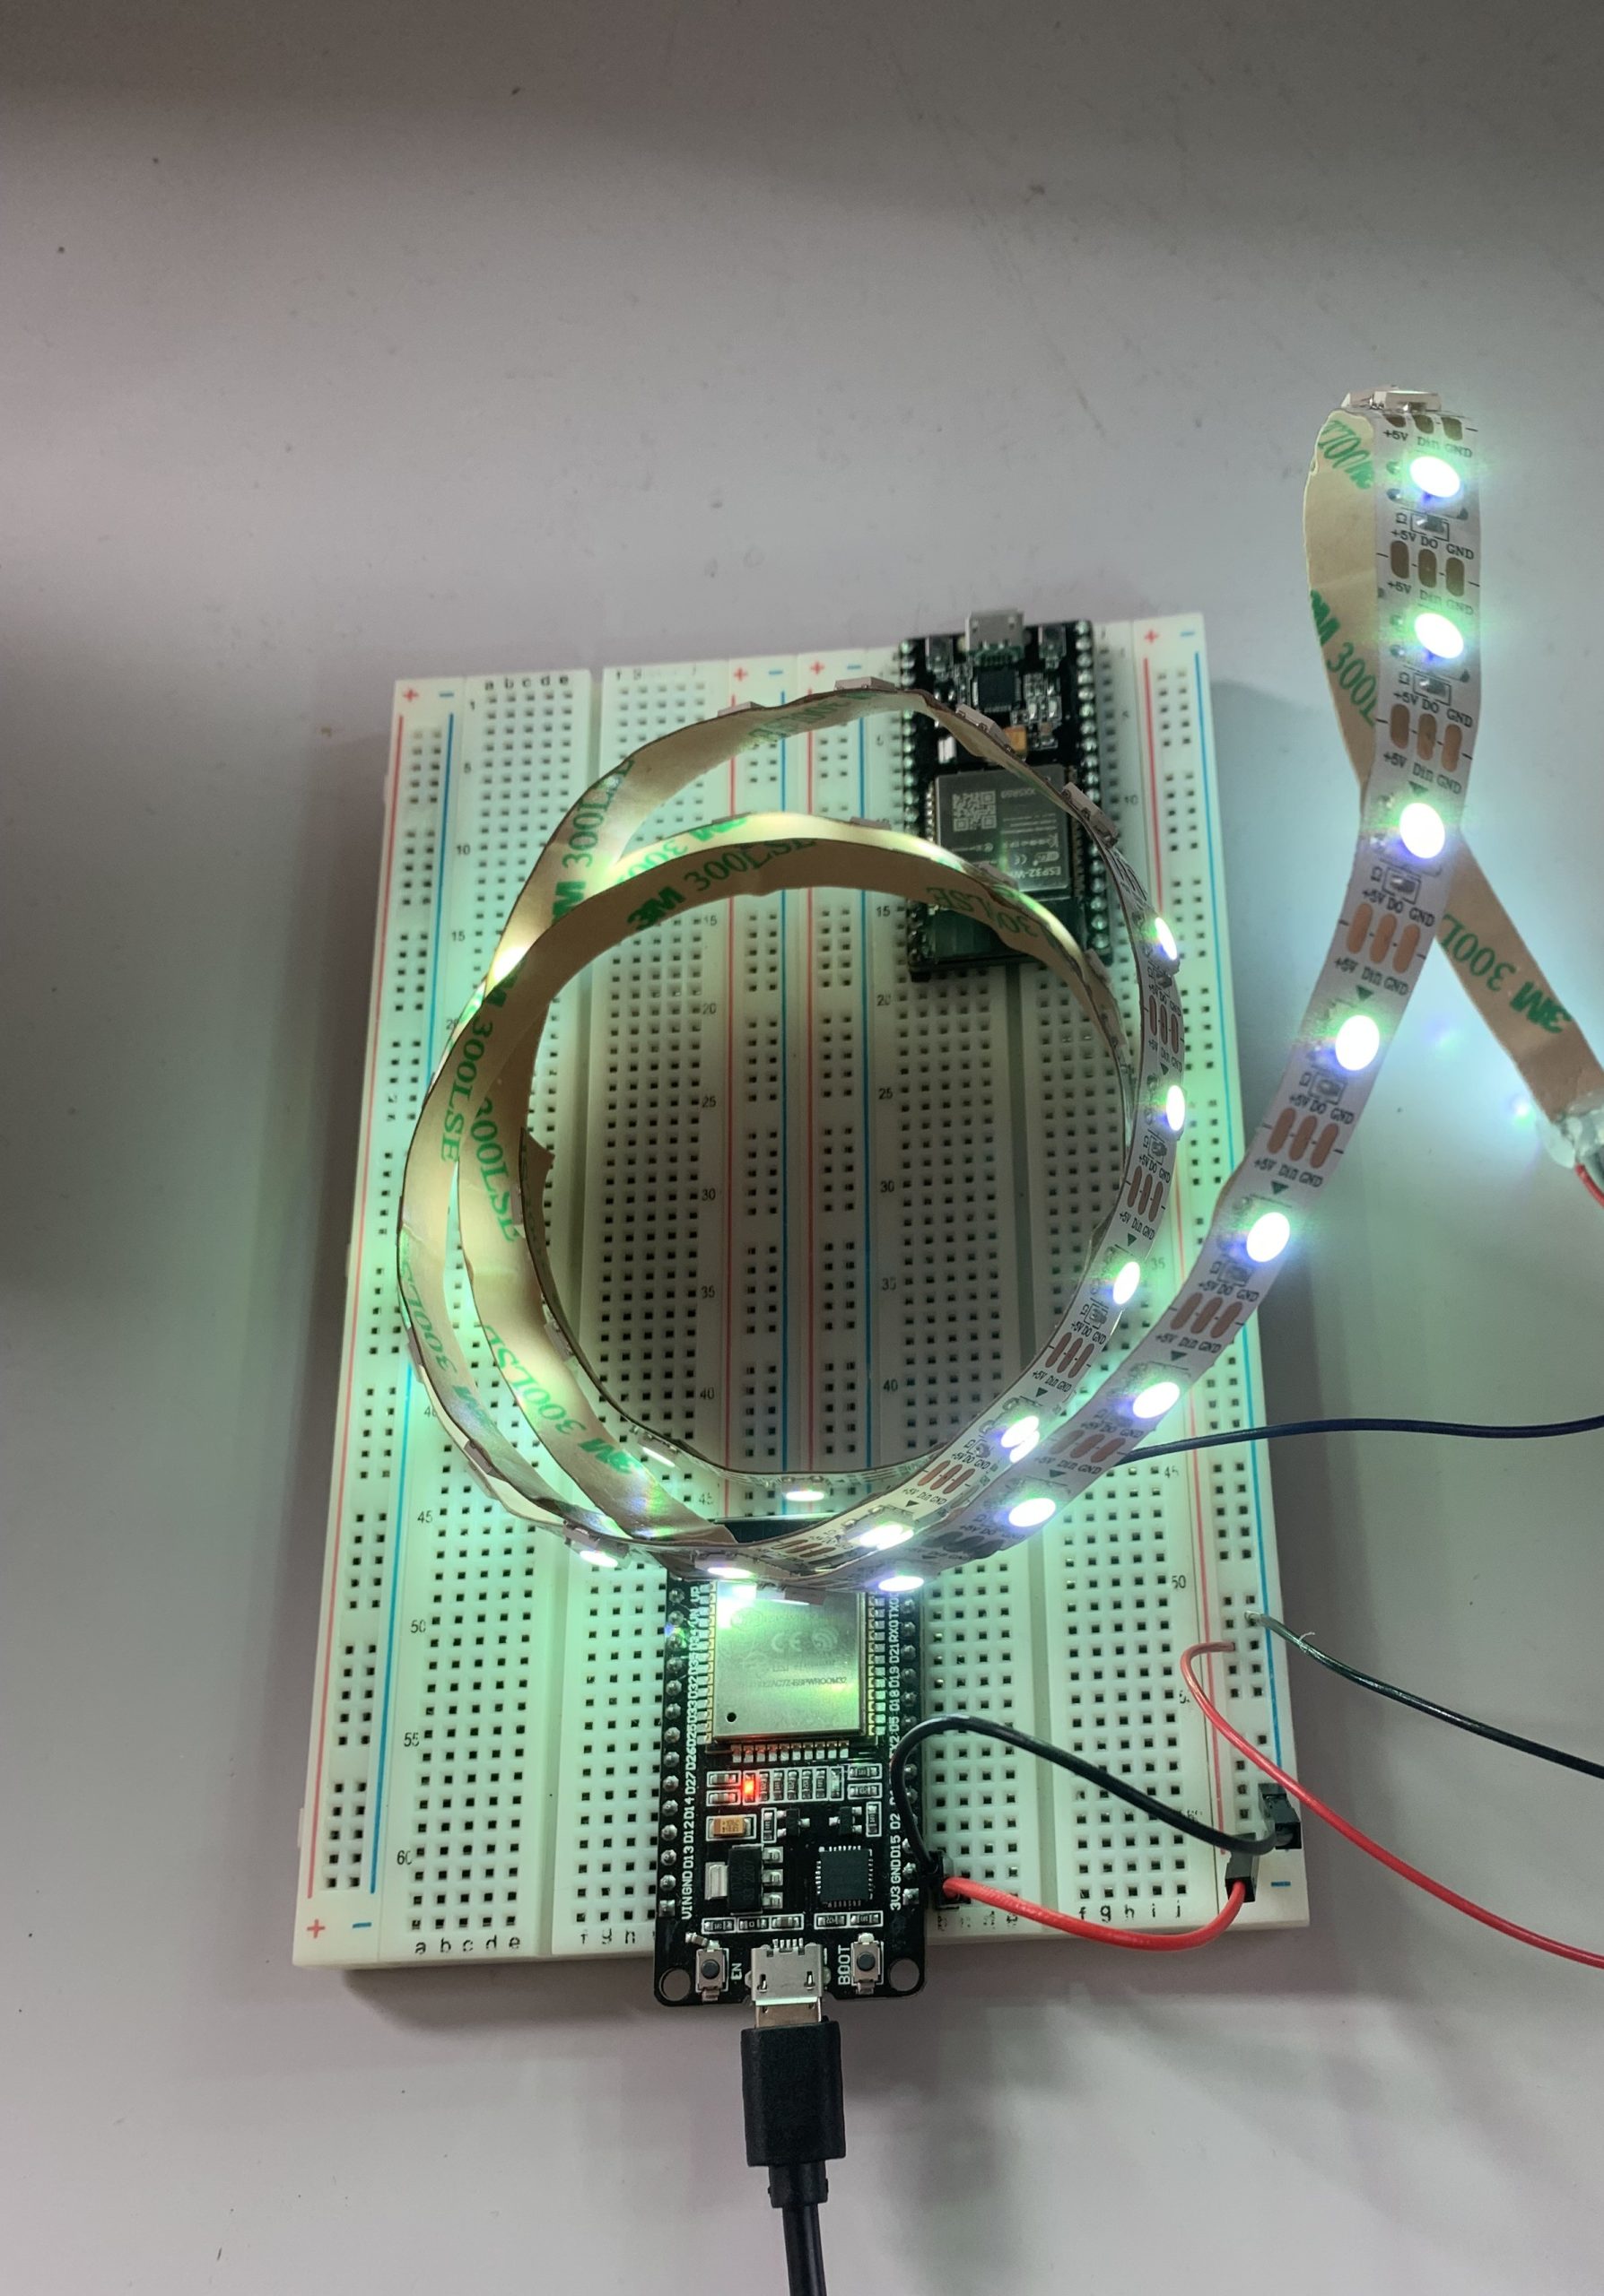
Un simulateur d’aube imite le lever du soleil, afin que votre réveil soit naturel. Pour créer cette fonctionnalité, nous avons utilisé des LED RGB, un fil de plusieurs LED indépendantes à intensité variable. Un programme allume ses LED 10 minutes avant l’heure du réveil et augmente progressivement son intensité lumineuse jusqu’au déclenchement de la sonnerie.

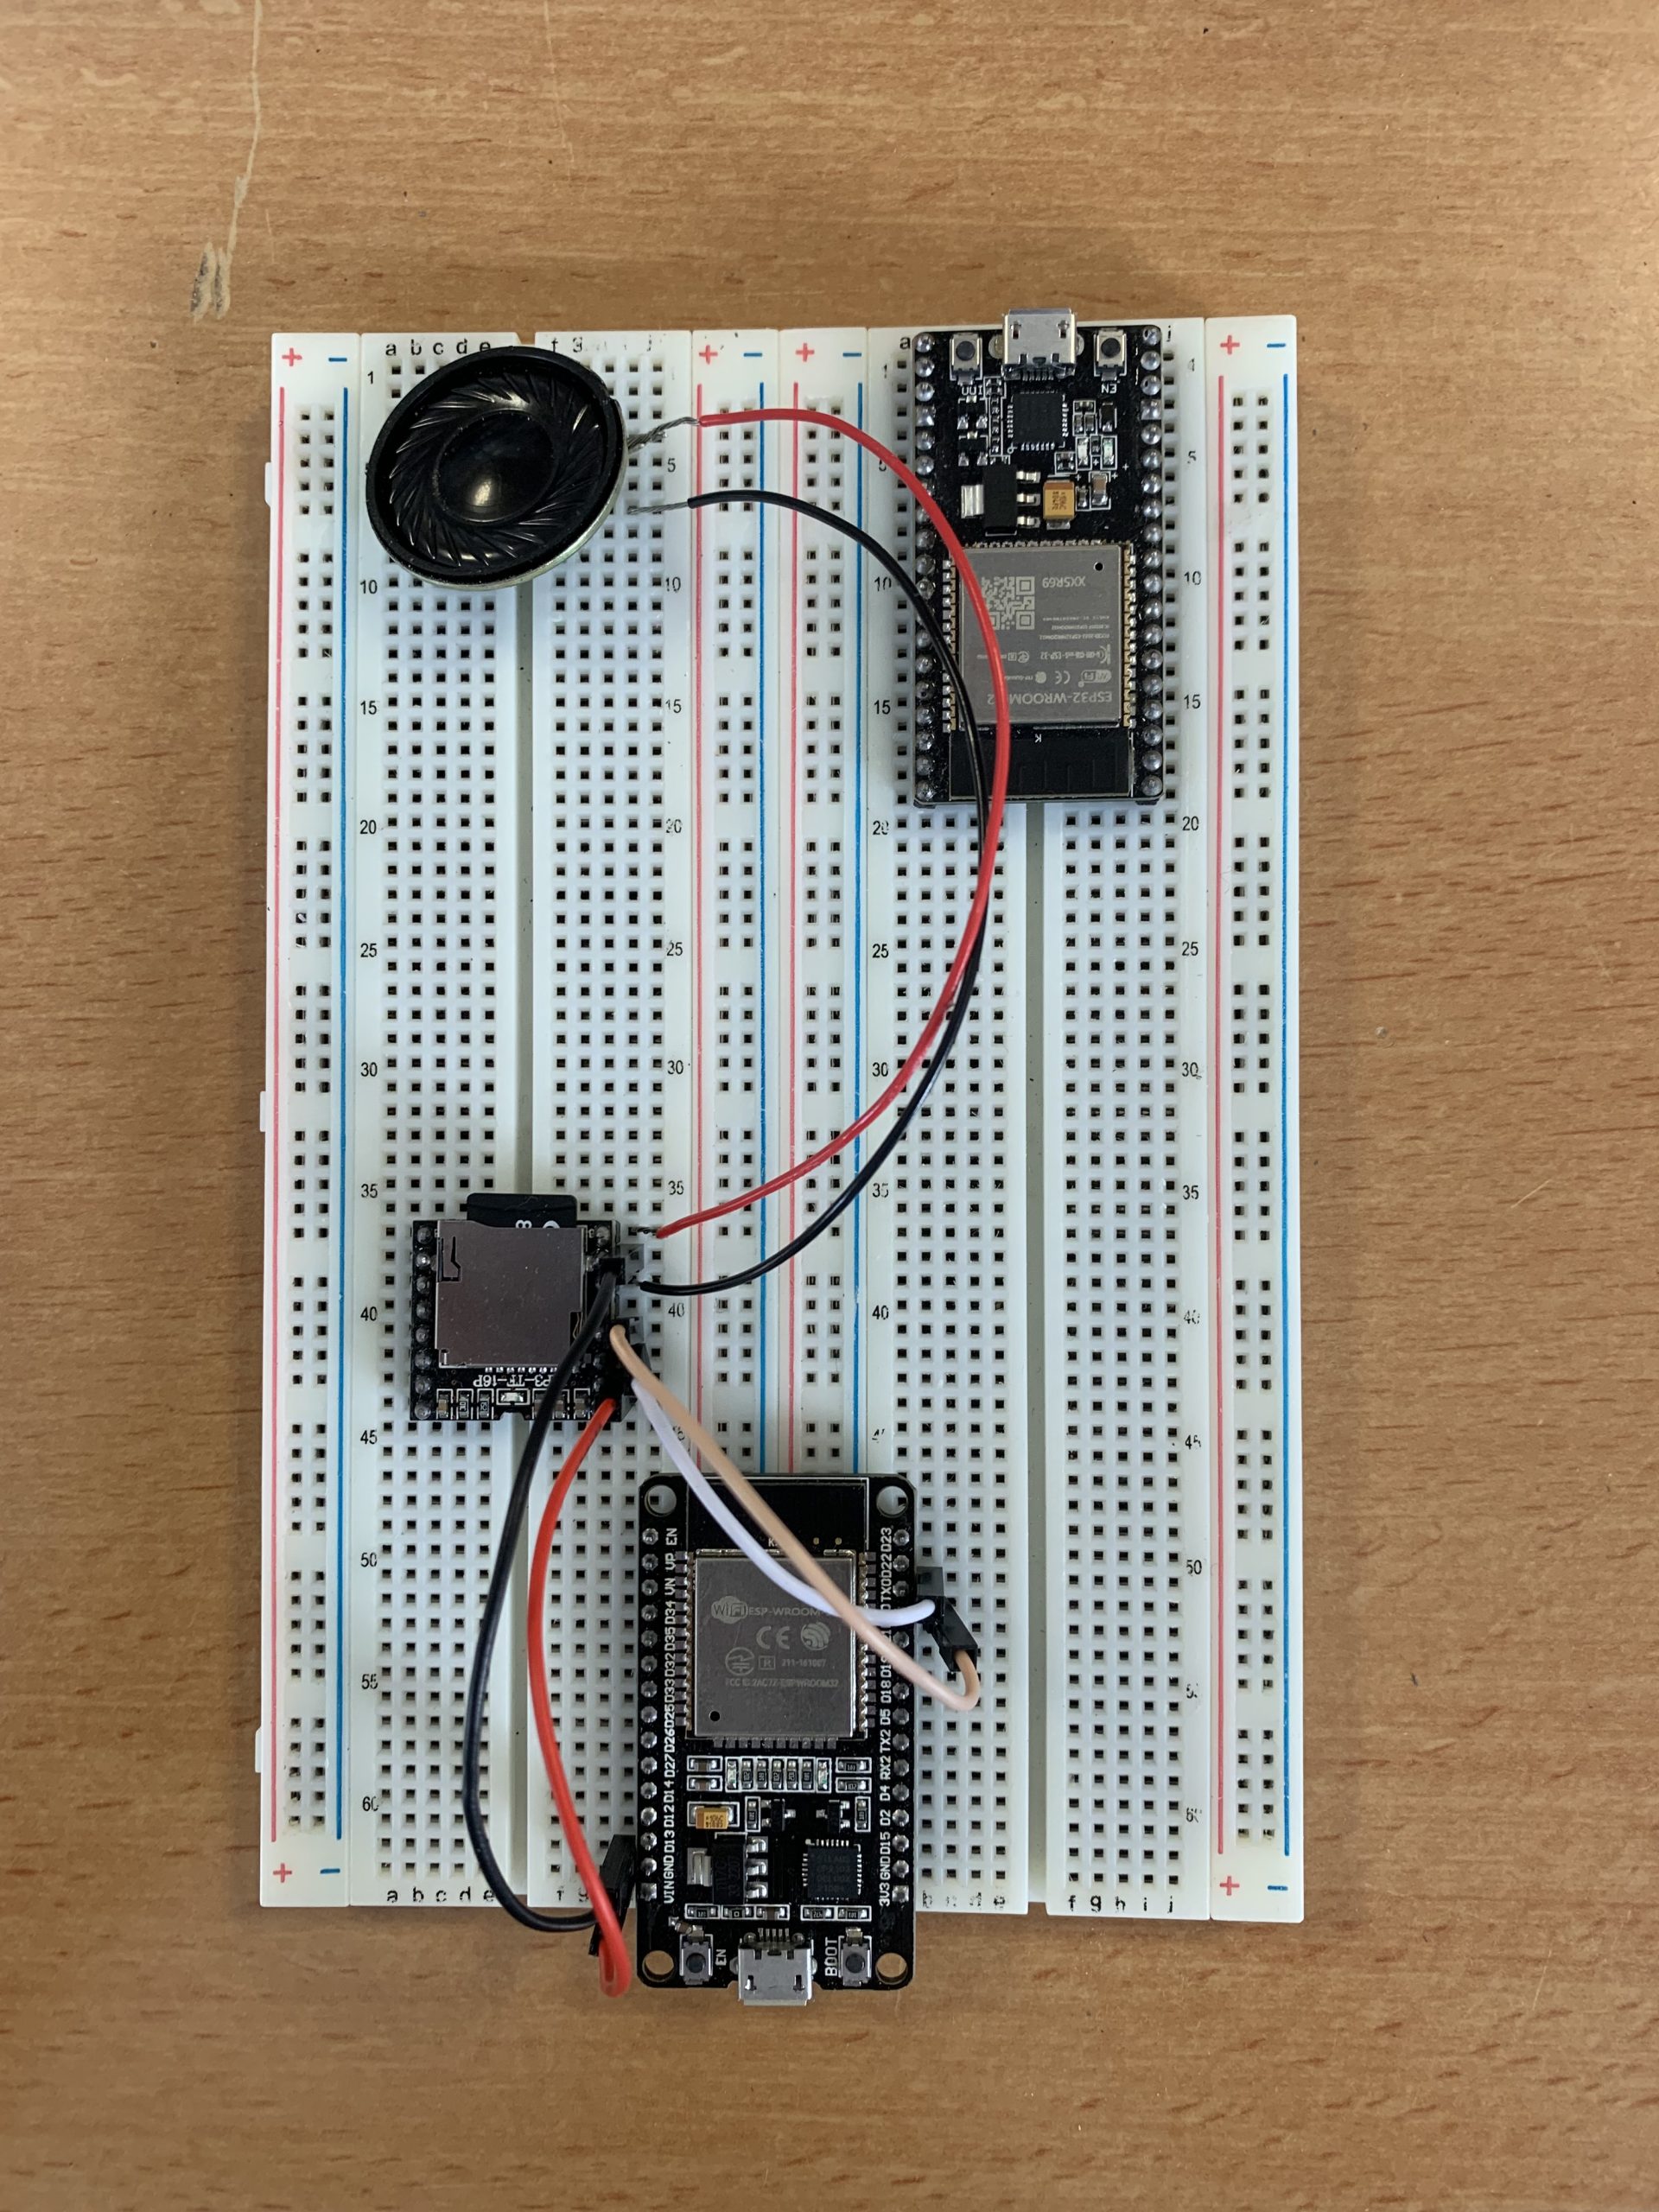
Pour ajouter encore plus de personnalisation, nous avons décidé de laisser l’utilisateur choisir sa sonnerie. Nous avons donc utilisé un lecteur de fichiers mp3 compatible avec notre ESP32. Après quelques recherches pour comprendre le fonctionnement de ce composant, nous avons ajouté nos propres musiques sur une carte SD et obtenu le résultat souhaité.

Dans cette deuxième phase de notre projet, nous avons également remplacé nos boutons poussoirs par un encodeur rotatif pour régler l’heure de la sonnerie plus facilement.

Étape 3 : Partie mécanique

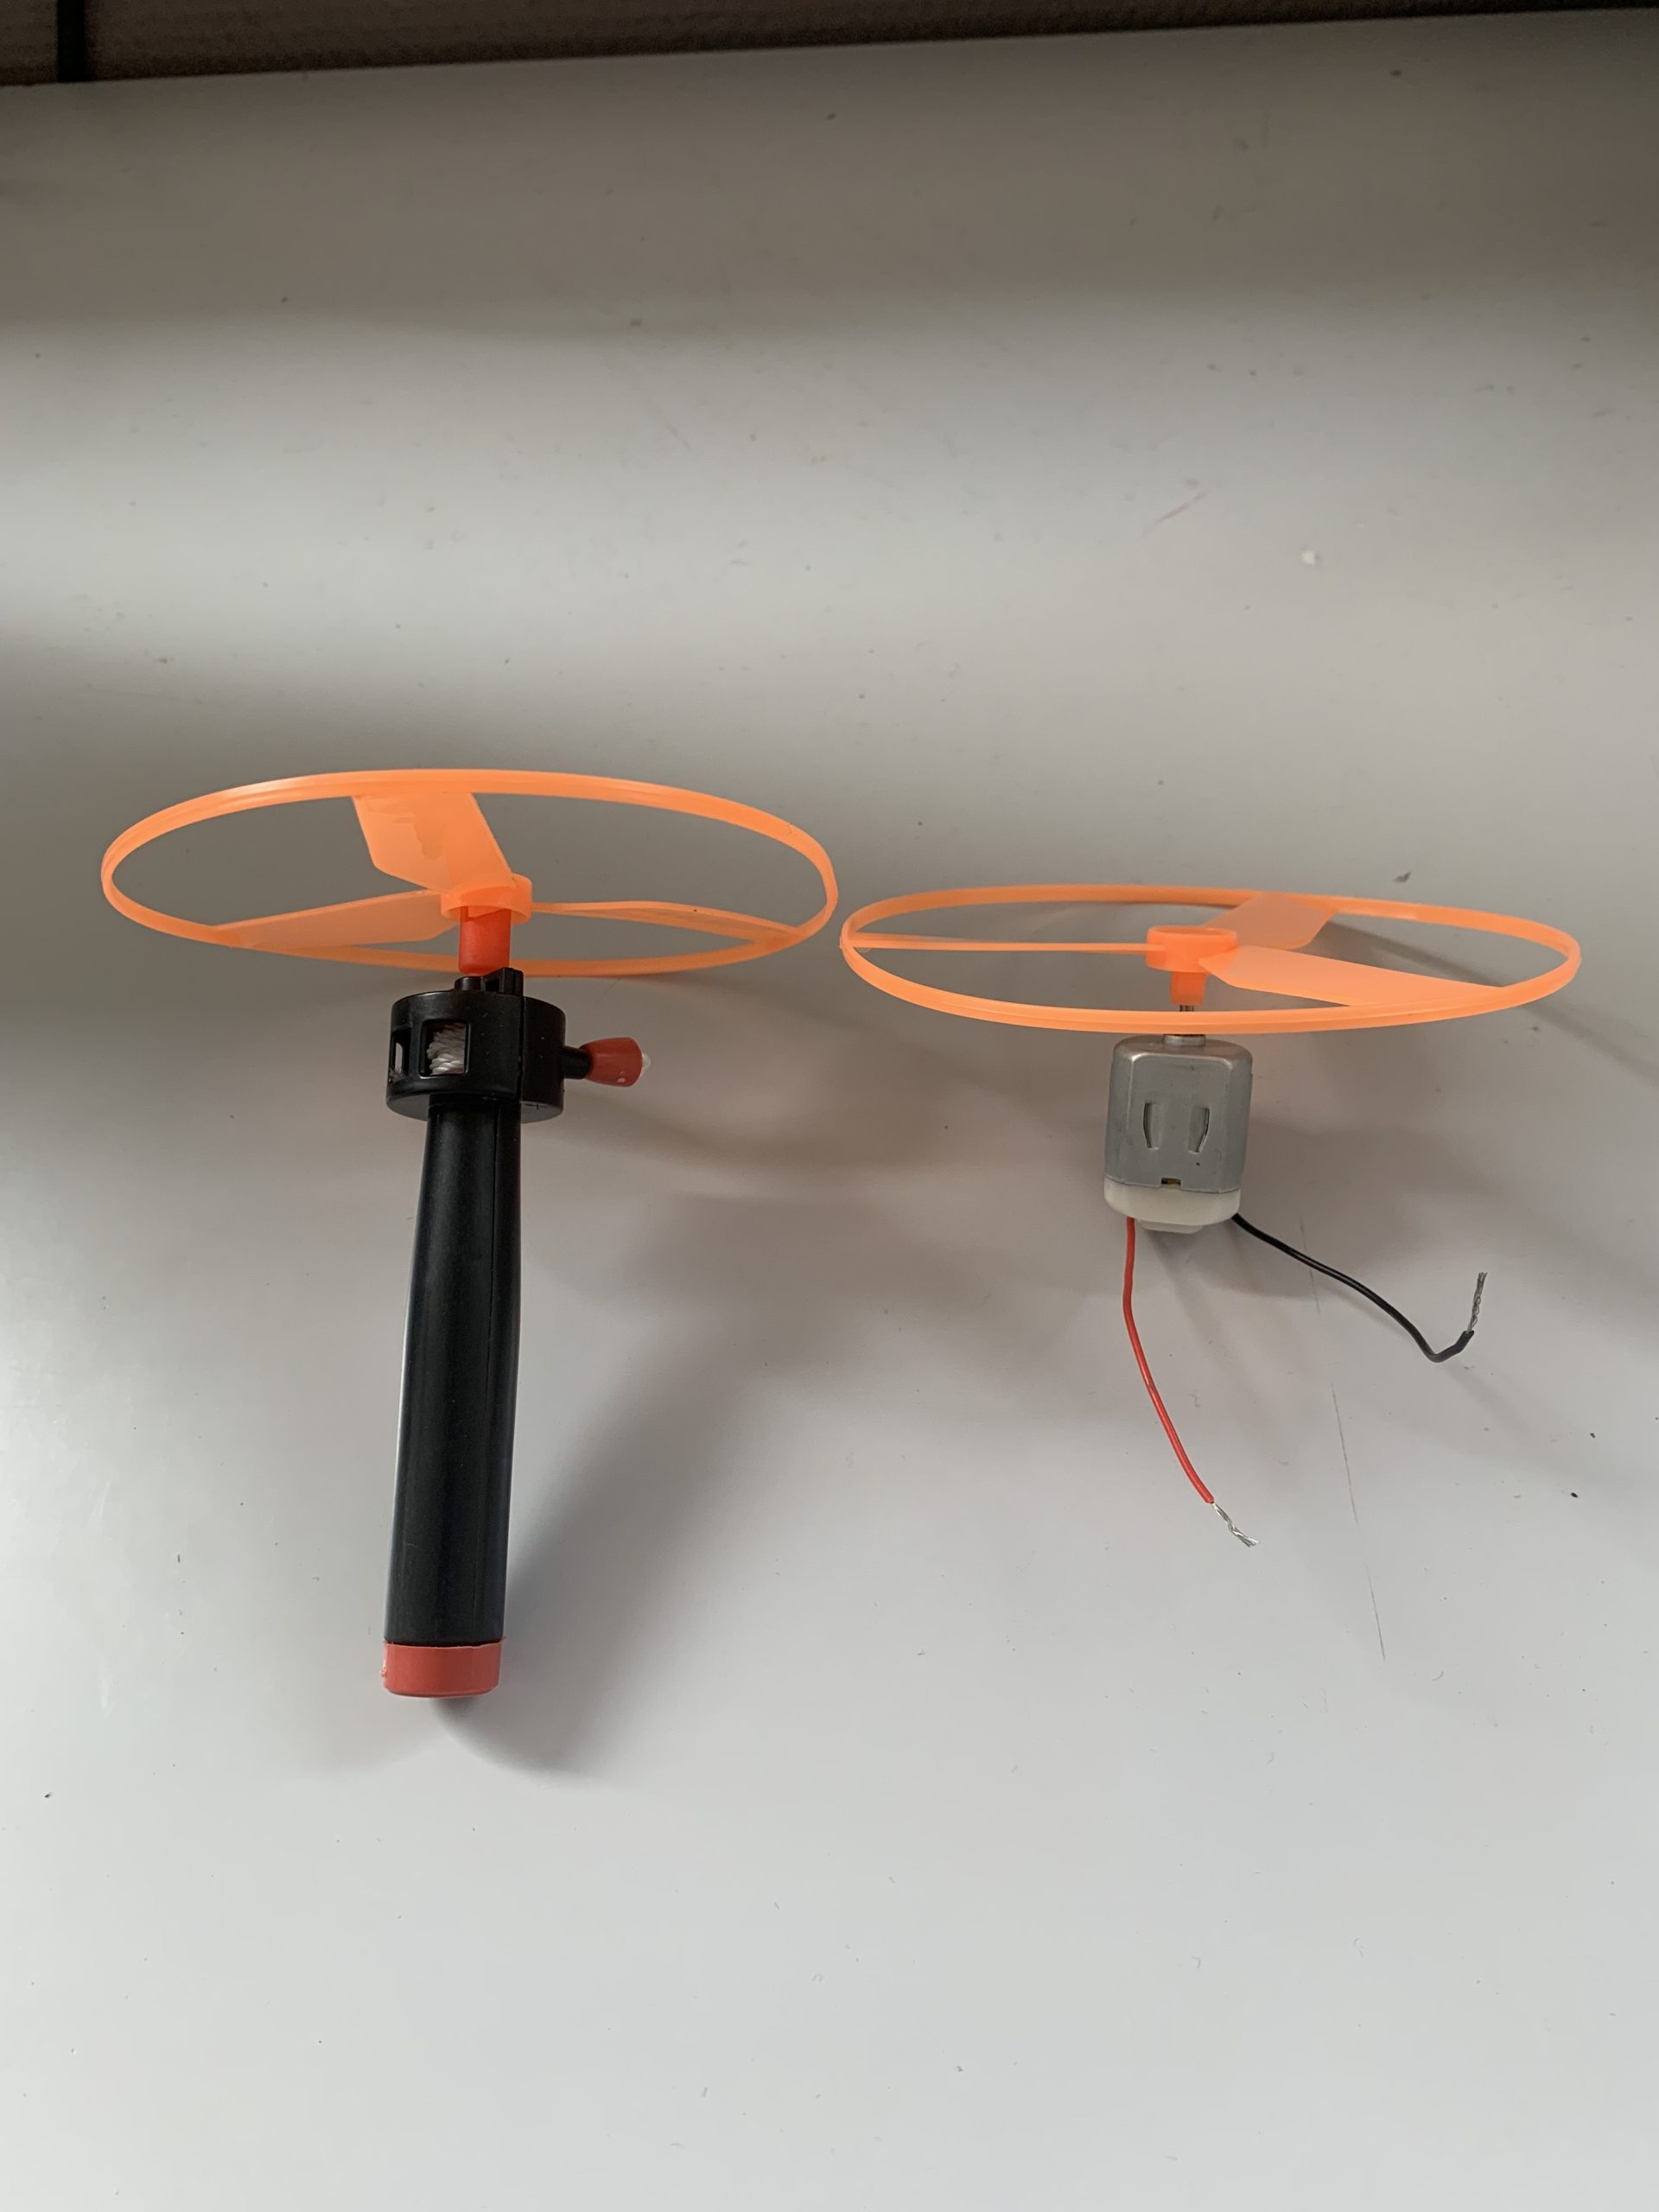
Lors des étapes précédentes, nous avons principalement fait de la programmation et nous souhaitions ajouter une partie mécanique. C’est ainsi que l’idée d’une hélice, nous obligeant à nous lever pour la replacer sur son socle, nous est venue.

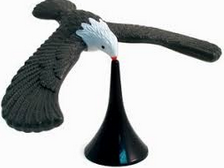
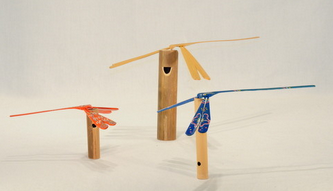
Nous nous sommes inspirés des jouets que nous utilisions quand nous étions plus jeunes, en remplaçant l’action manuelle par un moteur à courant continu (comme le montre l’image ci-contre).

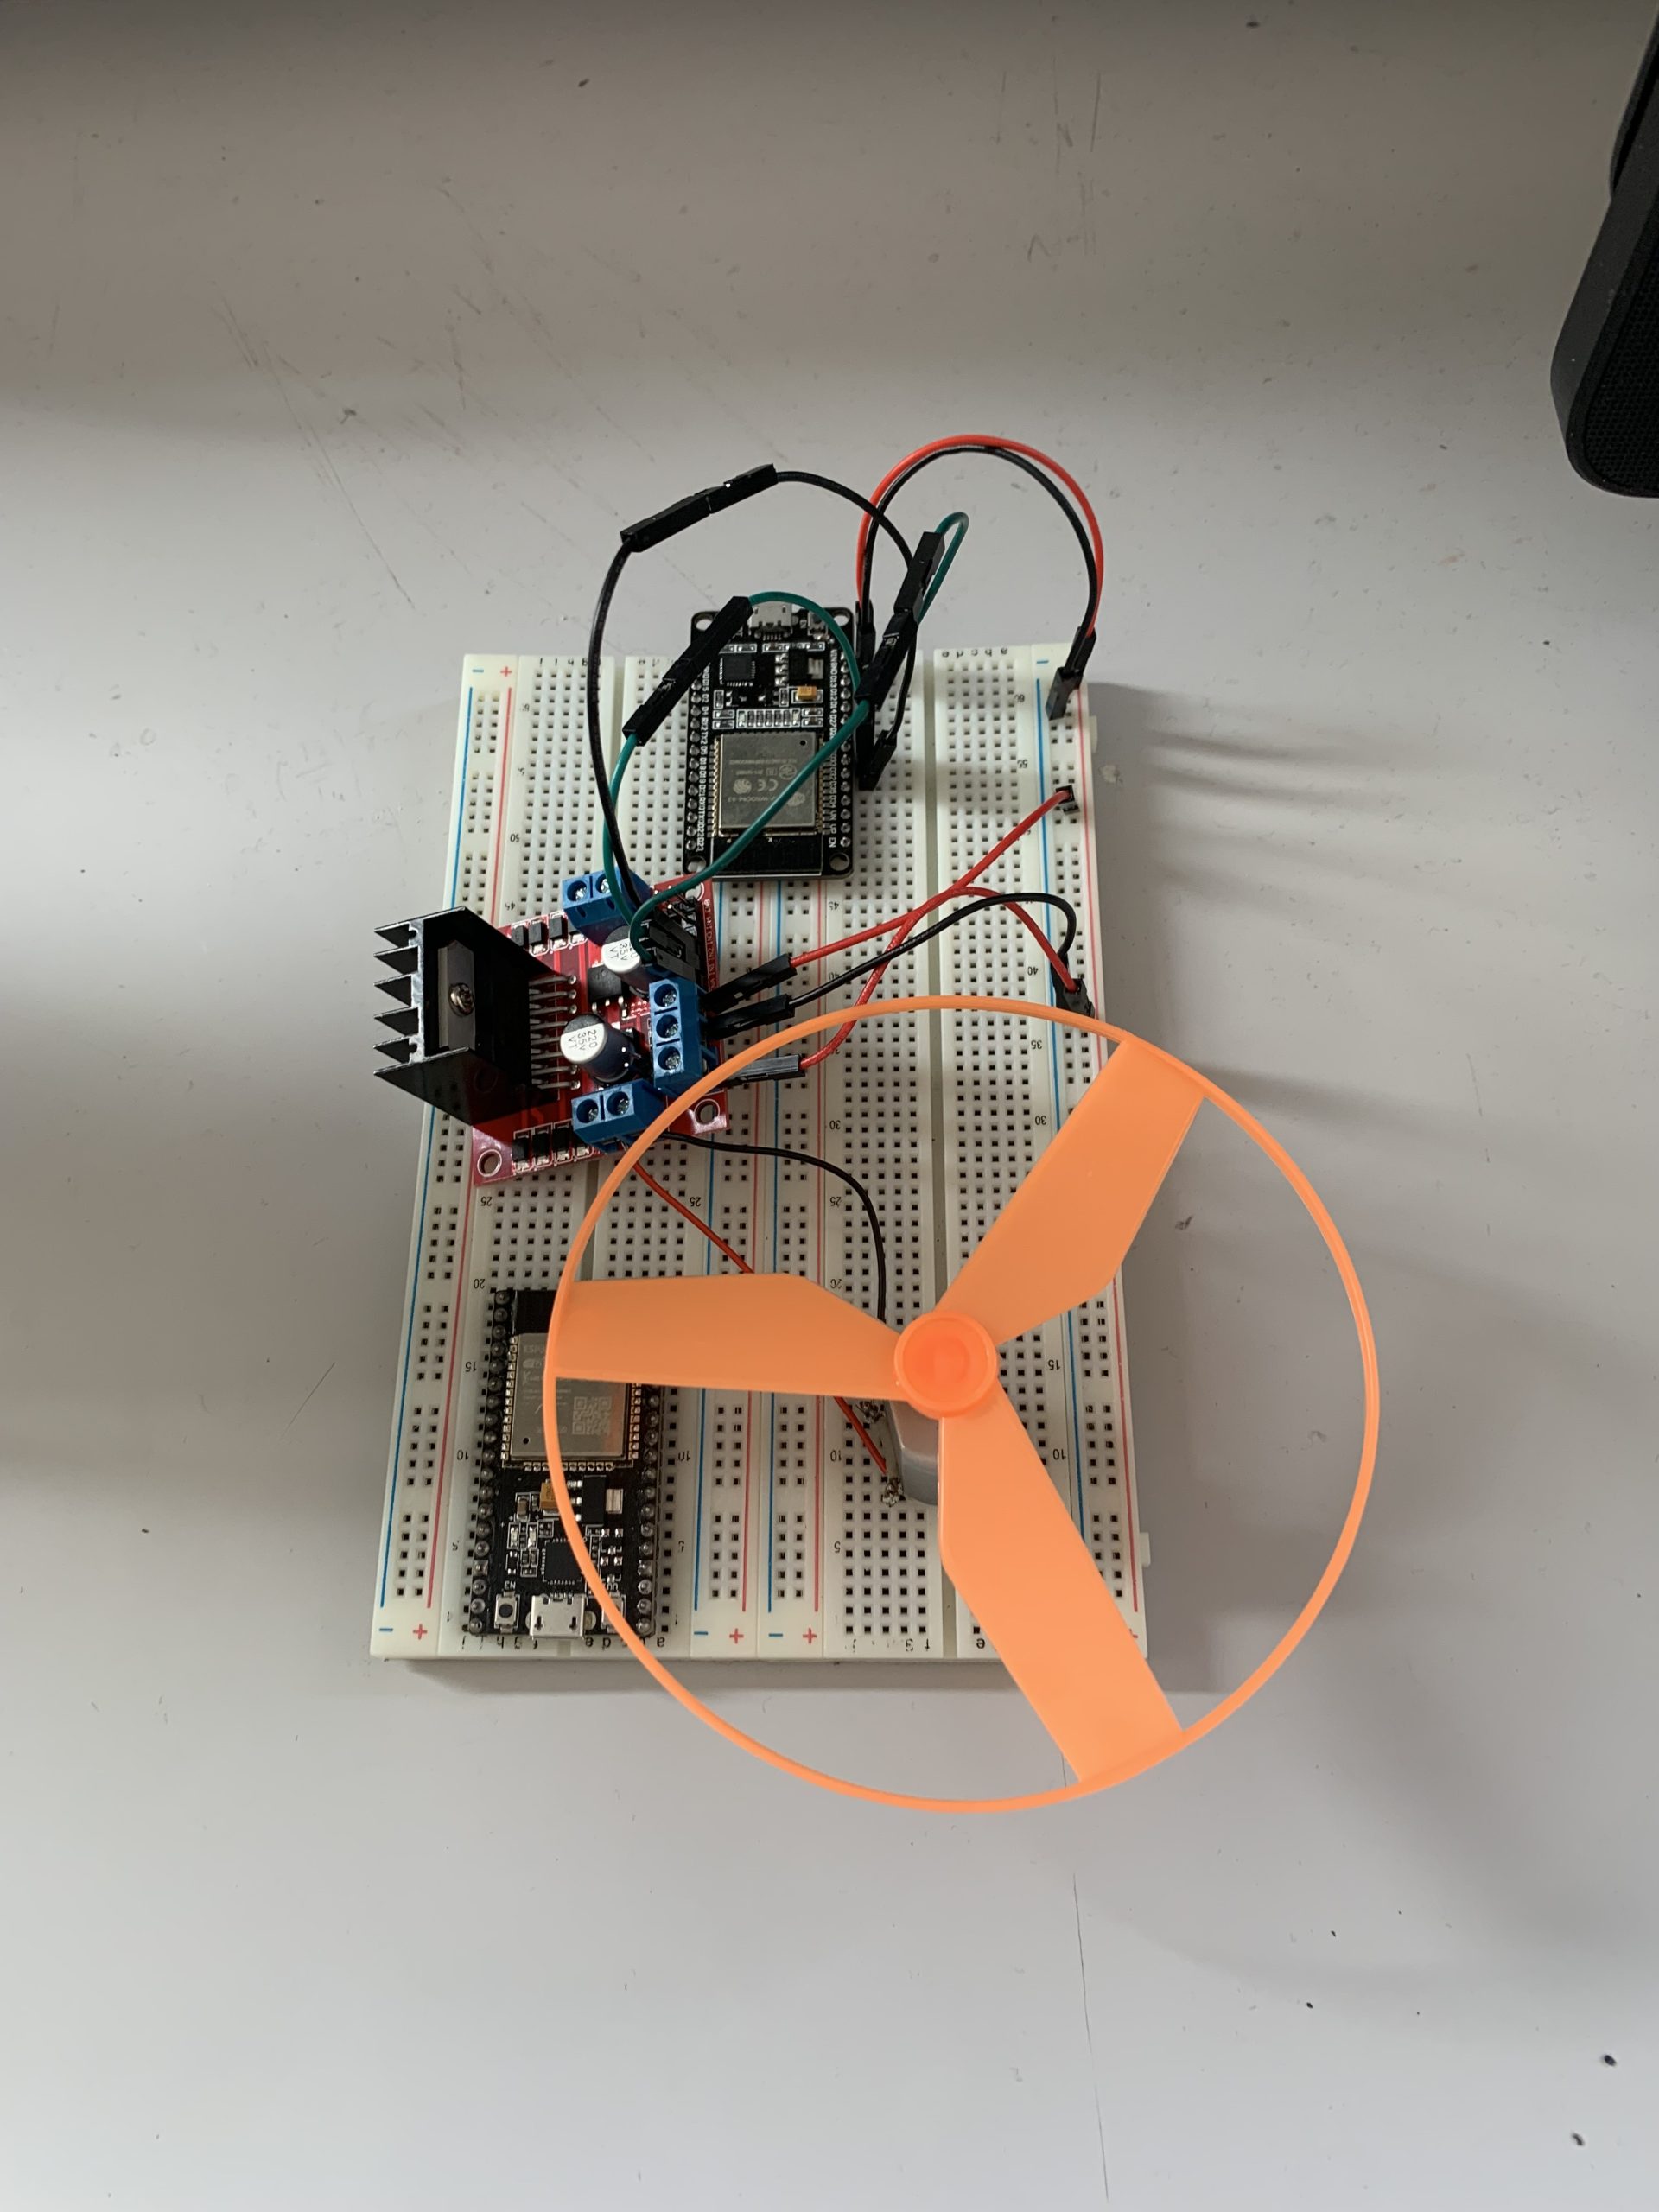
Mais cette idée fut de loin la plus chronophage, car nous avons rencontré de nombreux problèmes. Nous souhaitions adopter une démarche écologique pour cette étape, en réutilisant au maximum d’anciens composants. Cependant, certains composants étaient défectueux et modifiaient le comportement attendu de notre système. Nous avons donc passé de nombreuses heures à identifier ces problèmes et à trouver les solutions adéquates.

Nous sommes finalement parvenus à faire décoller notre hélice grâce à un motor driver L298N. C’est un composant qui permet de gérer la vitesse et le sens de rotation d’un moteur.

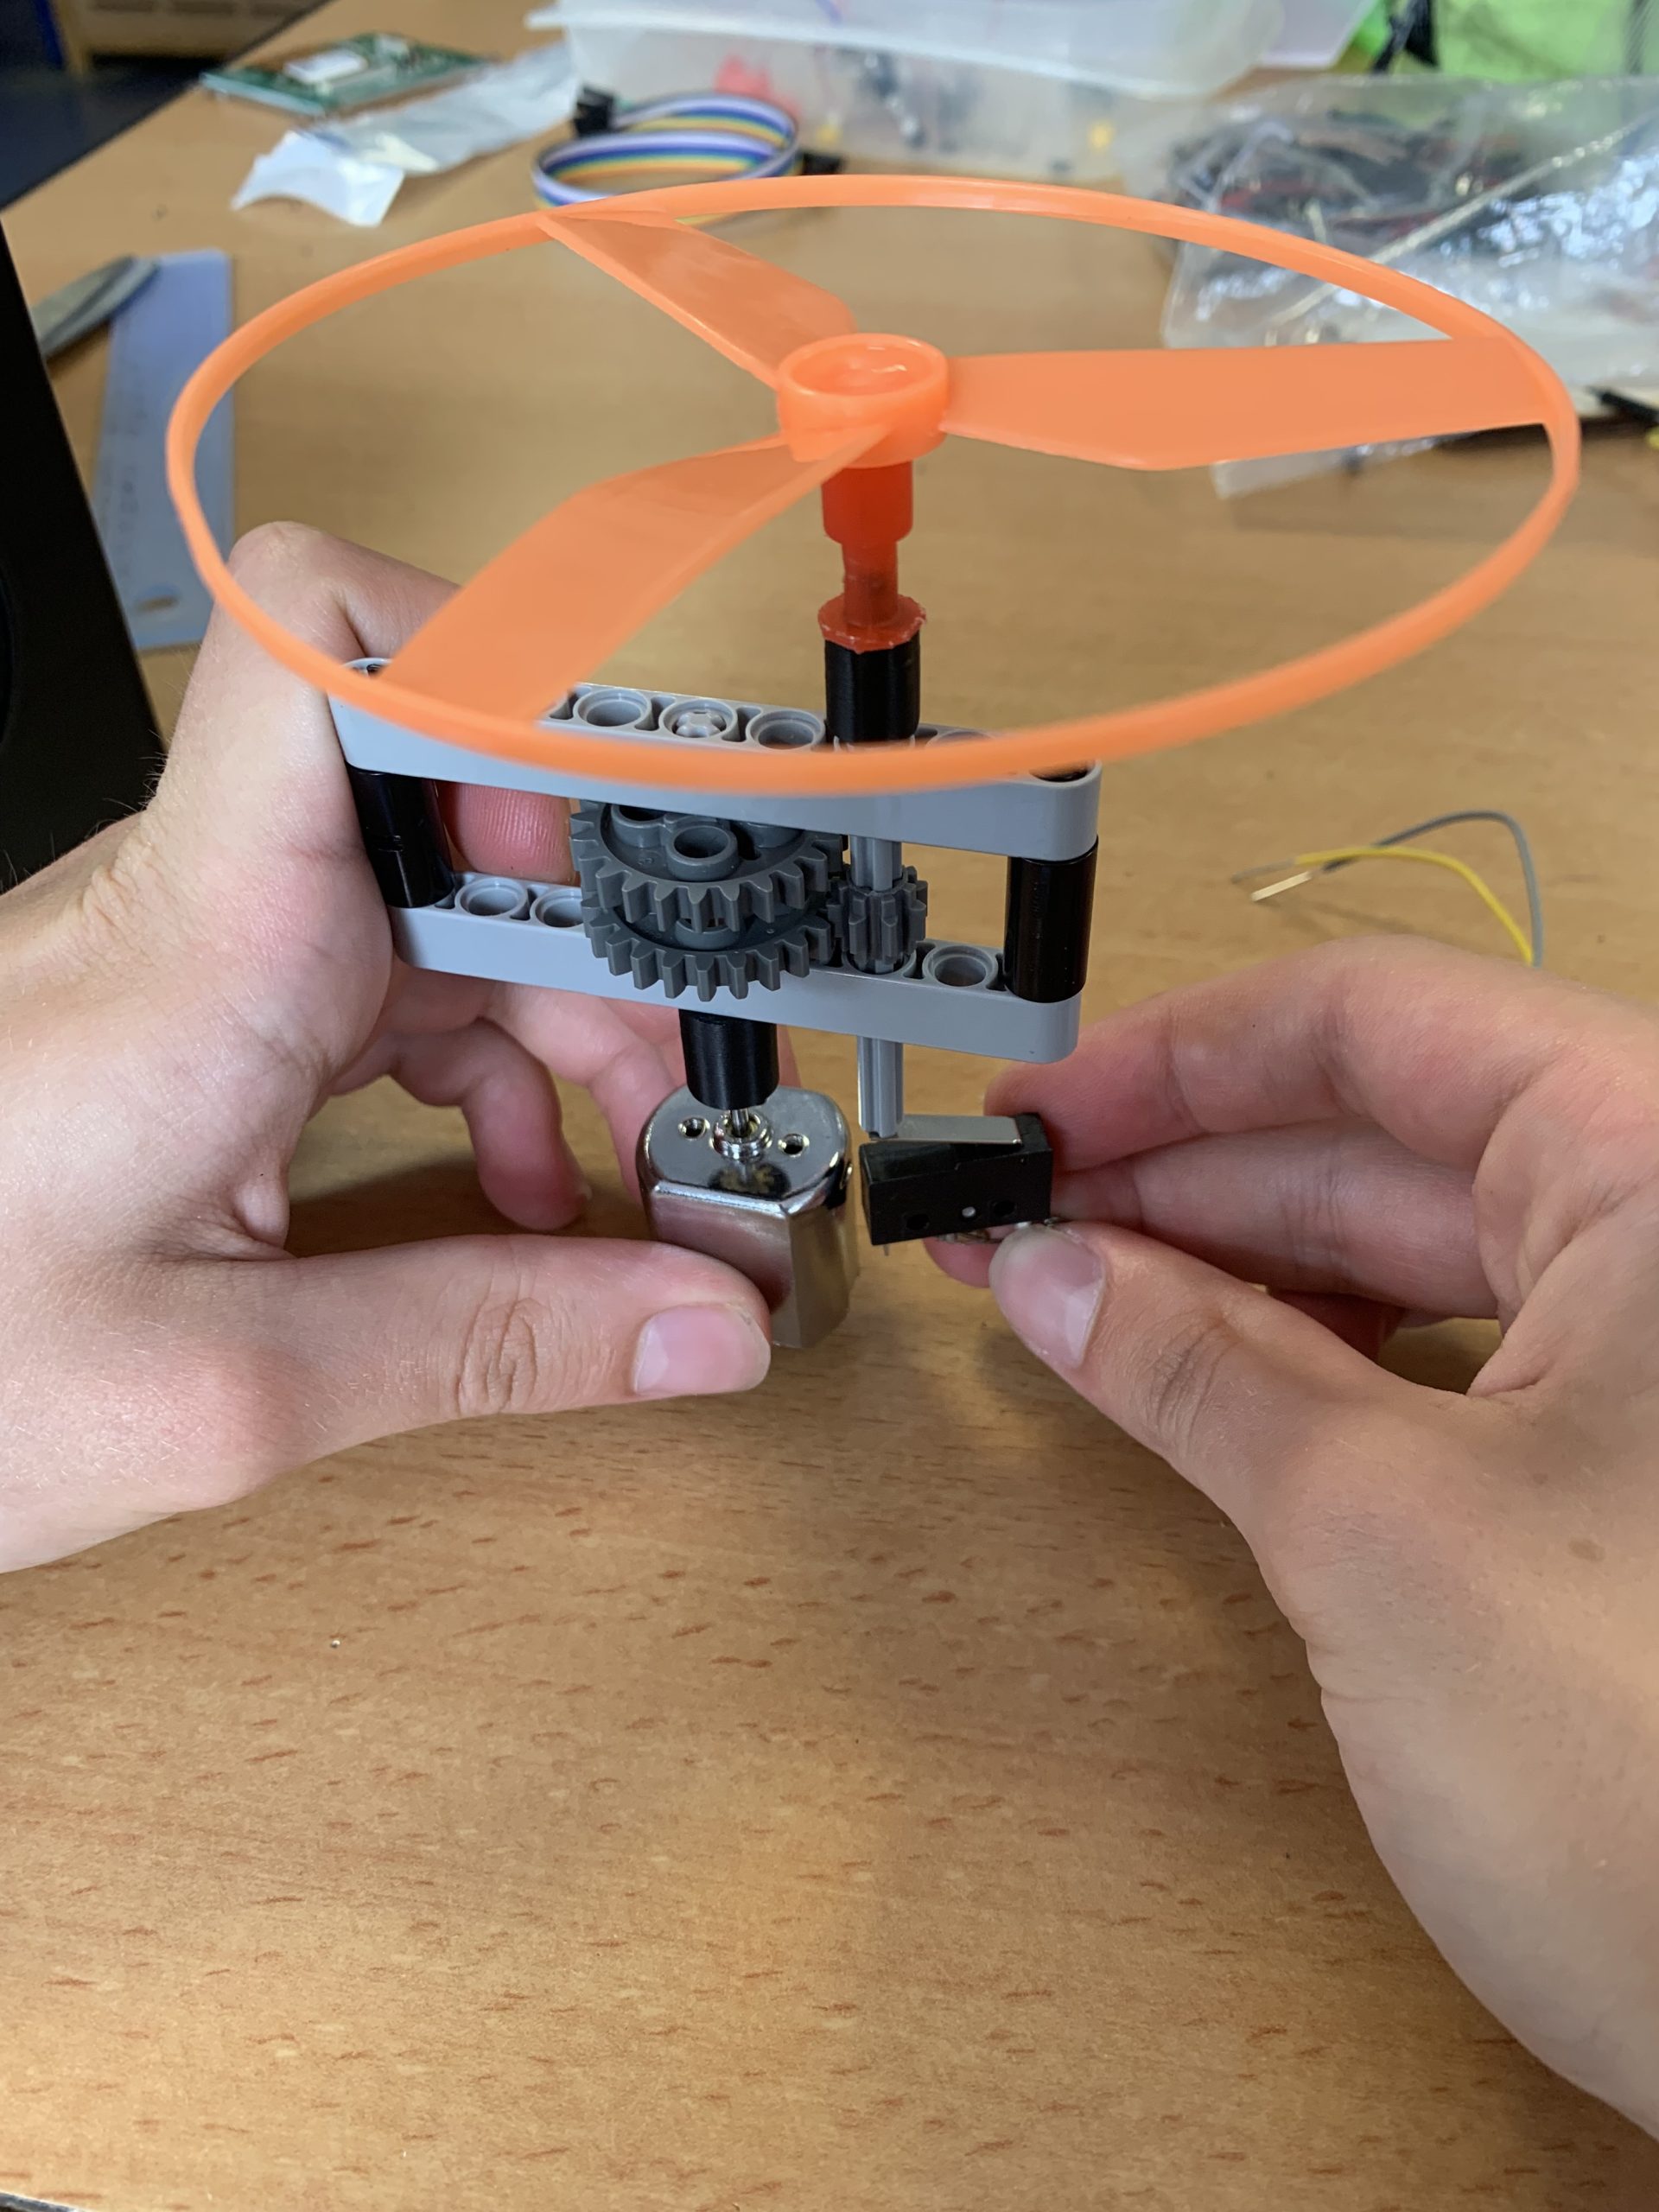
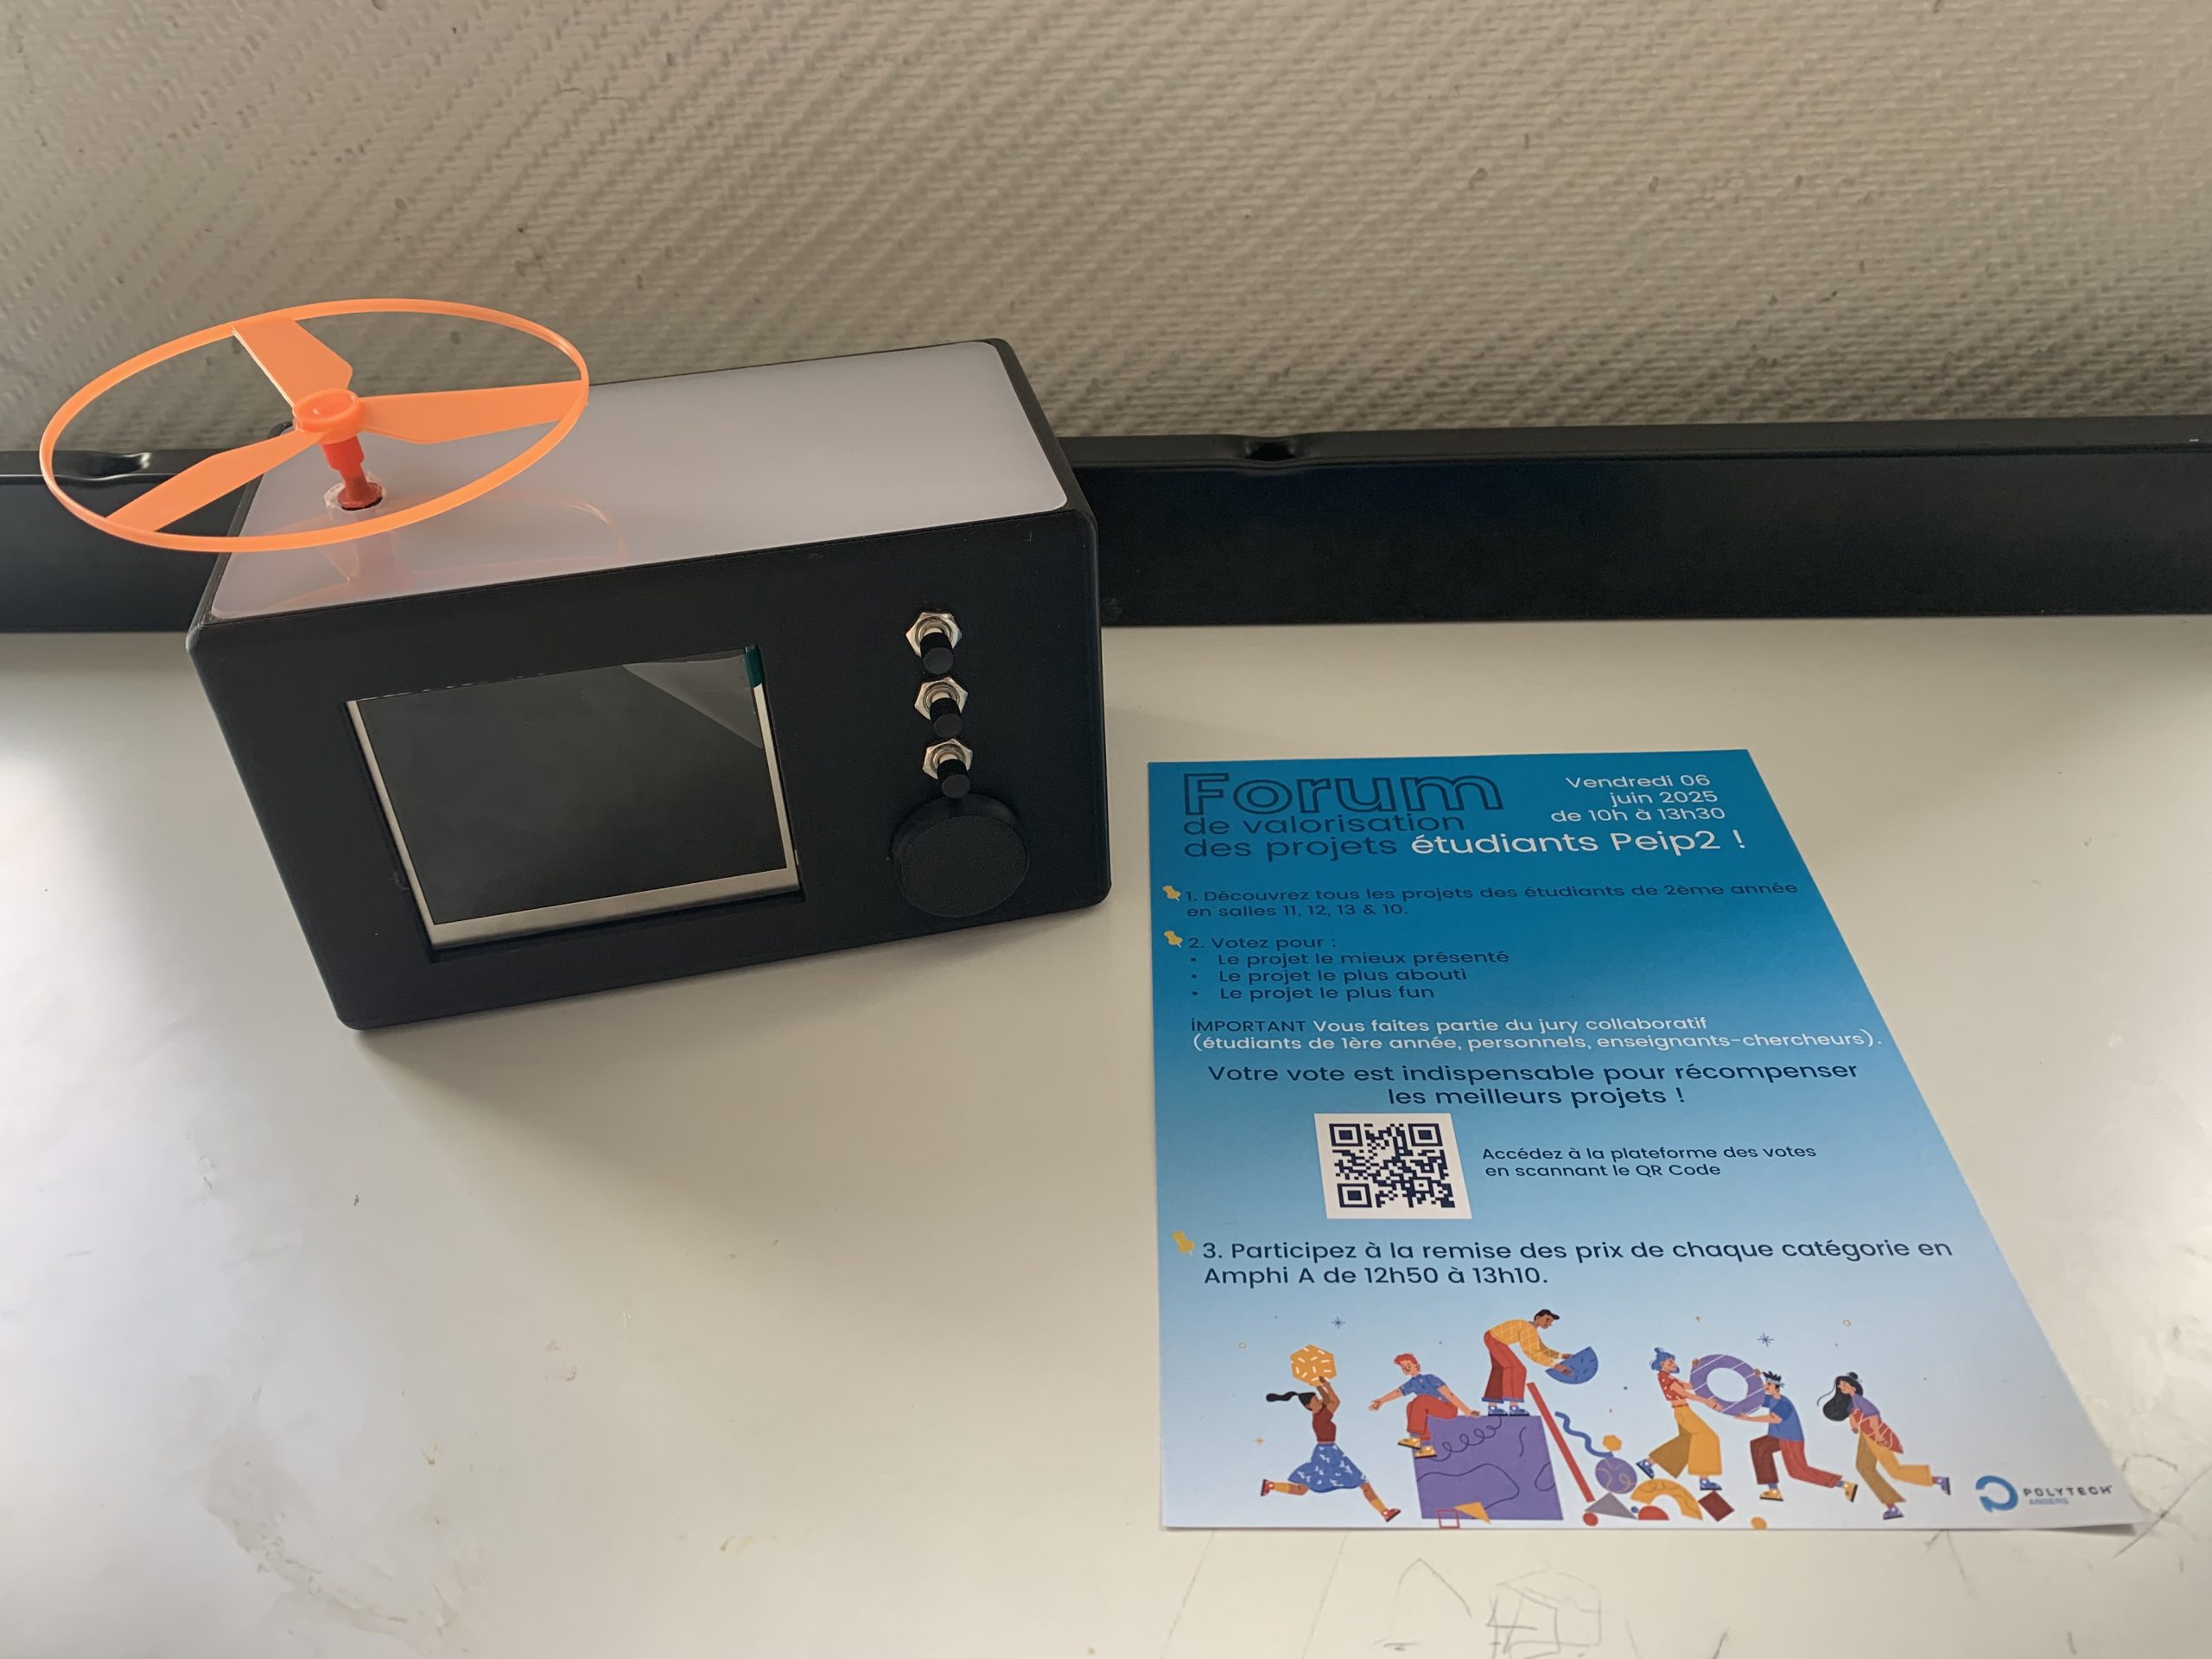
Enfin, pour détecter la présence de l’hélice sur son socle, nous avons utilisé un bouton poussoir actif sur front descendant. Ce dernier est couplé à un système d’engrenage que vous pouvez apercevoir sur l’image ci-contre. Lorsque l’utilisateur exerce une force sur l’hélice pour la replacer, il exerce également une force sur l’axe de l’engrenage qui appuie sur le bouton poussoir. 

Étape 4 : Conception CAO

Une fois toutes nos fonctionnalités réunies dans un même système, nous avons pu réaliser le design final de notre réveil.

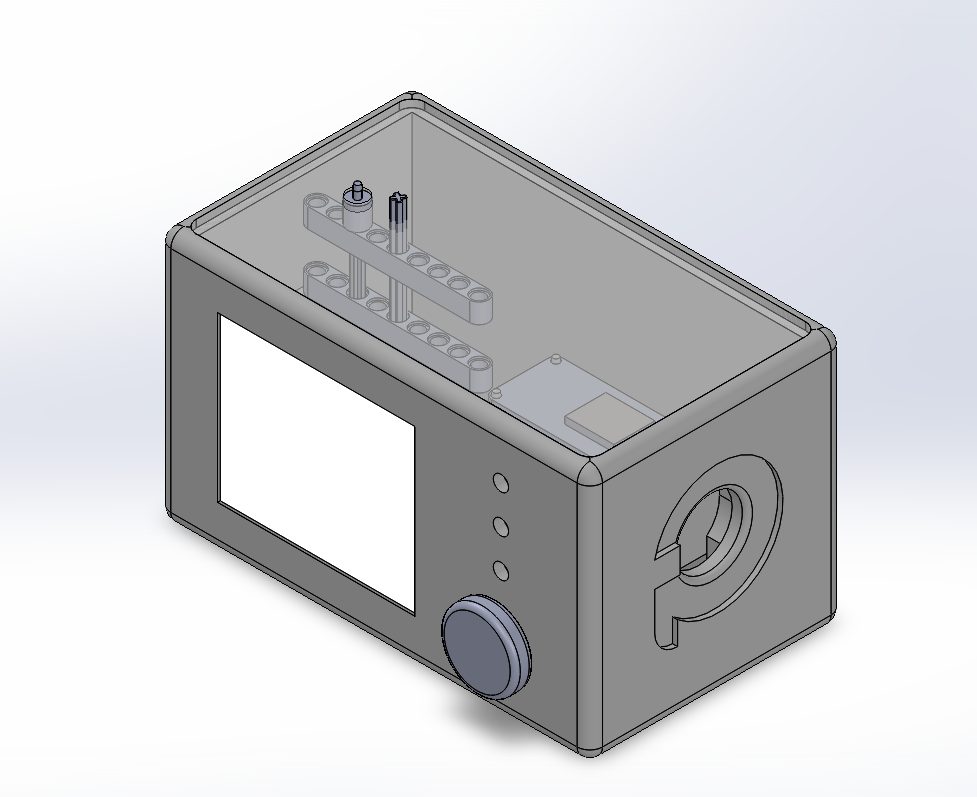
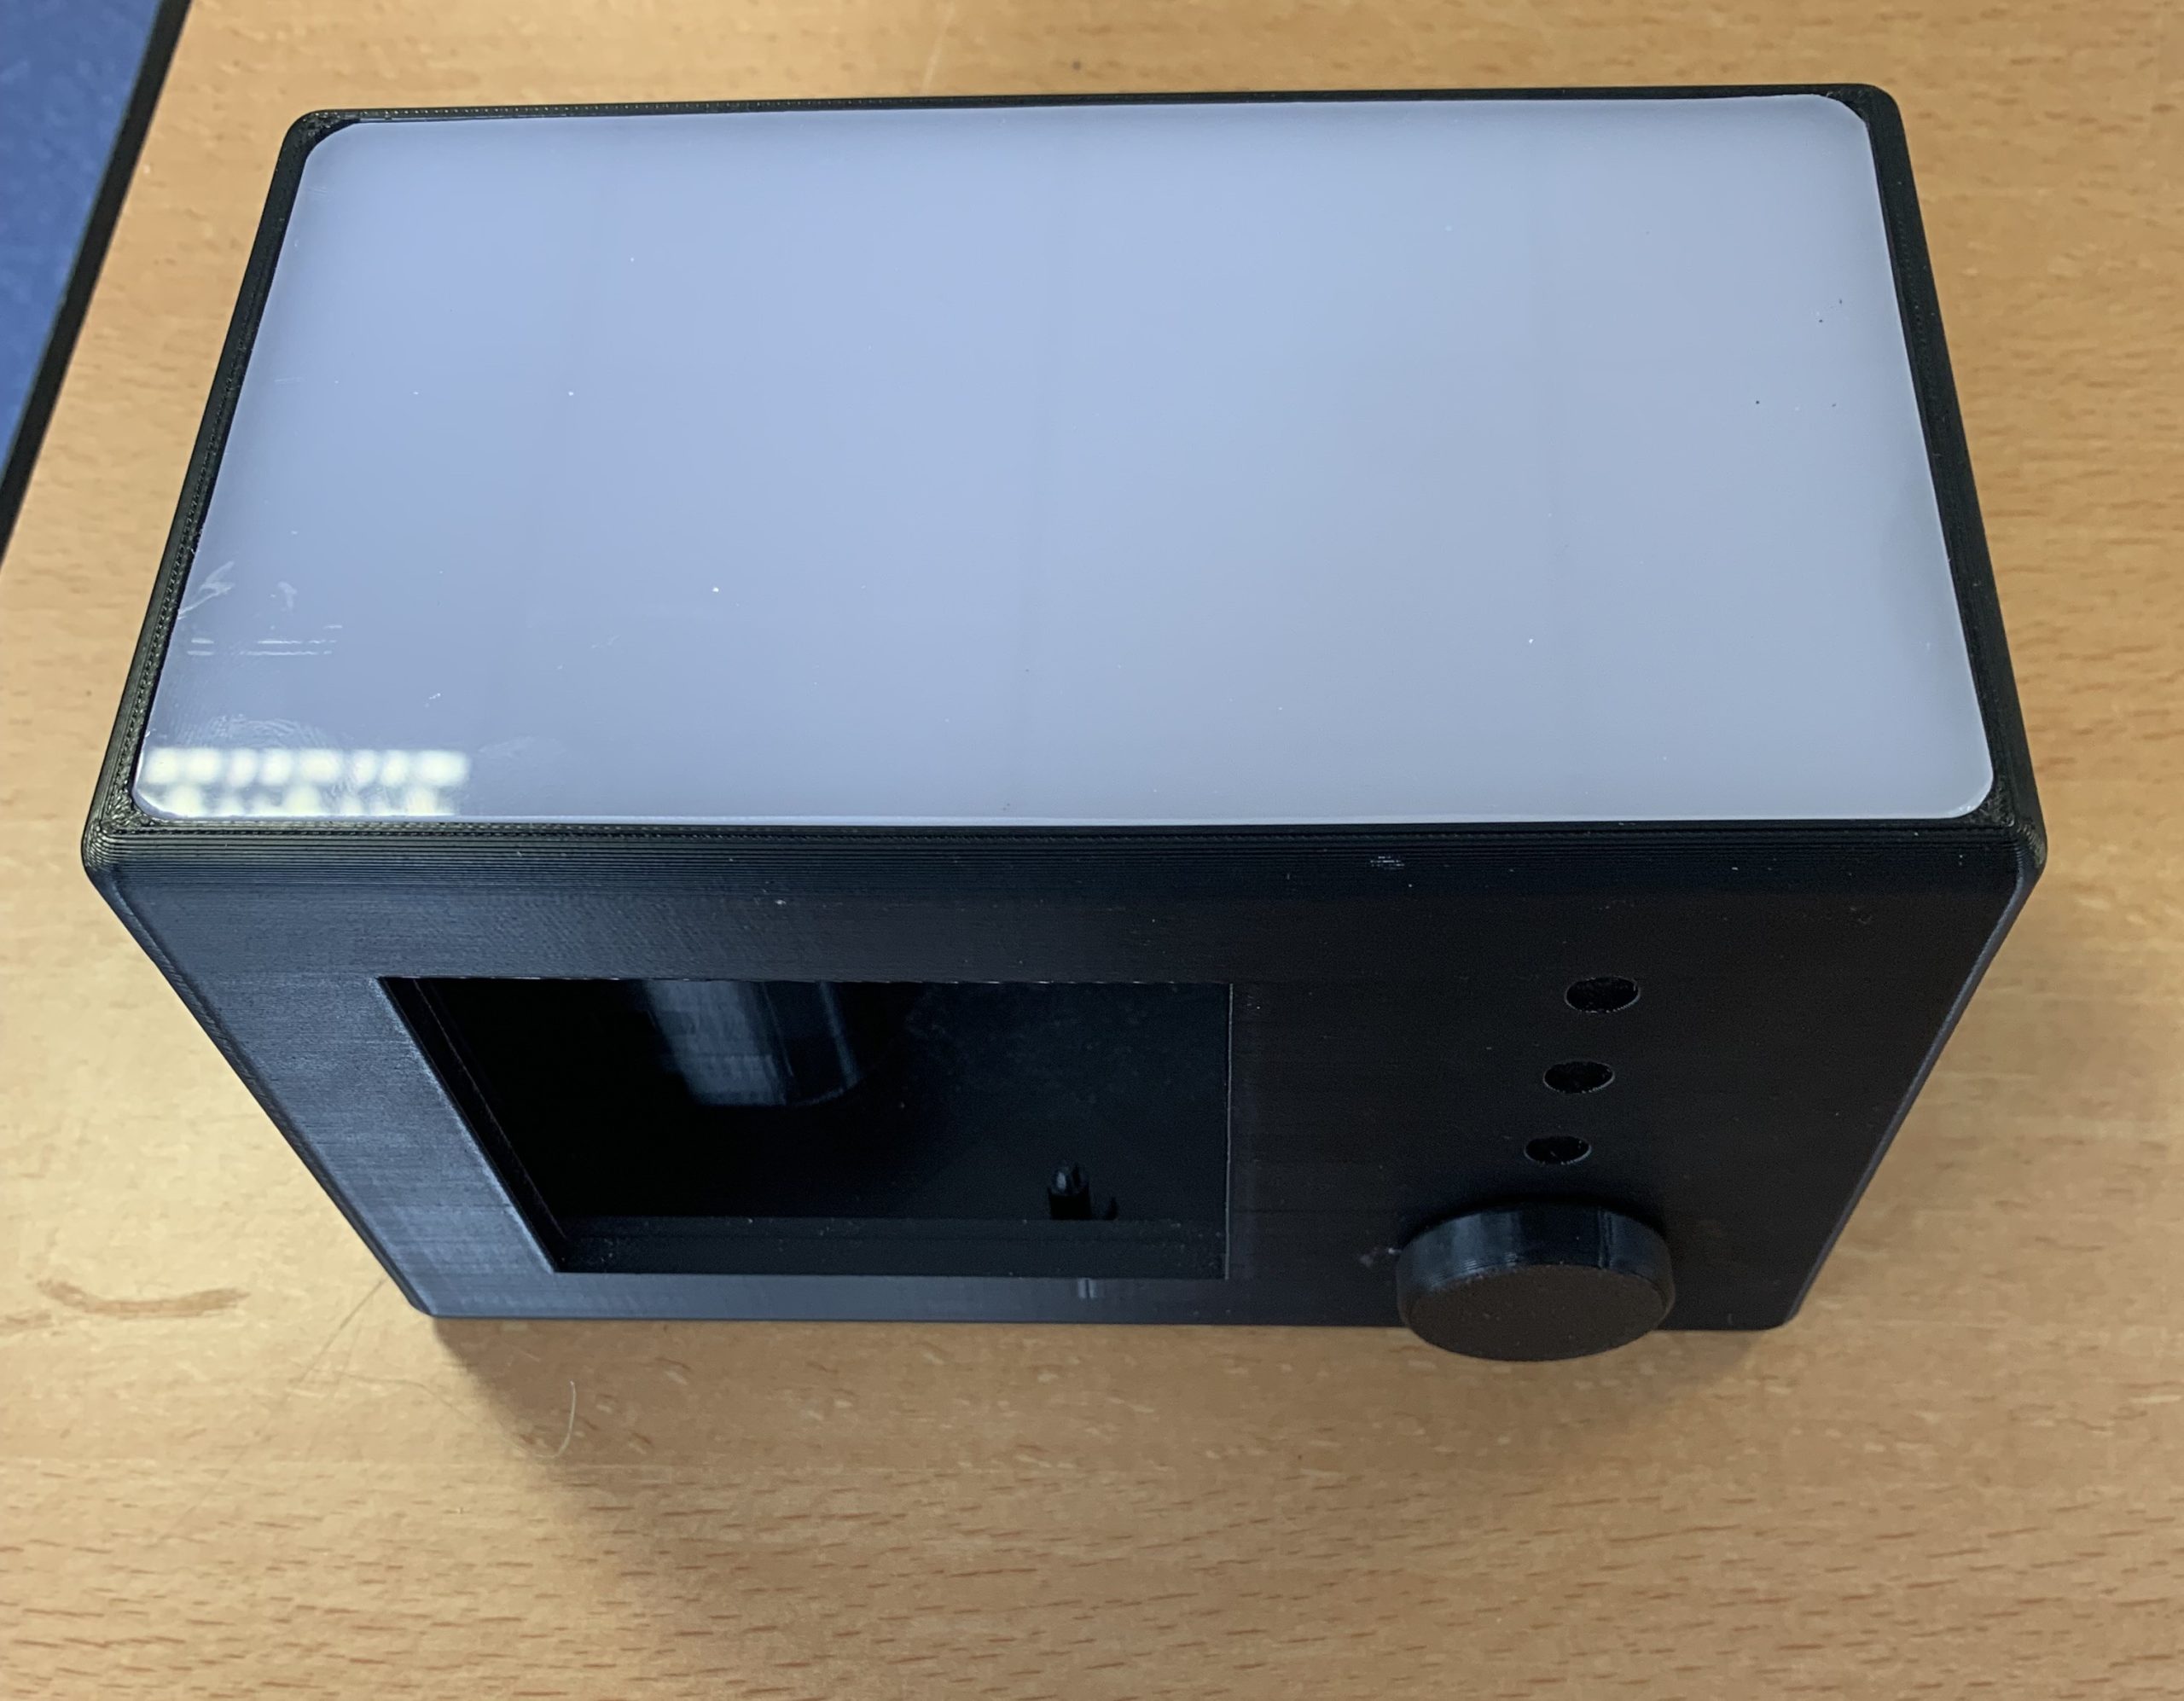
Après avoir pris en compte toutes les cotations de nos composants, nous avons utilisé le logiciel SolidWorks pour créer un premier design numérique. Nous avons ensuite utilisé l’impression 3D pour rendre ce projet tangible.

Enfin, nous avons ajouté une plaque de polycarbonate opaque afin de transmettre la lumière des LED, sans que l’intérieur du boitier soit visible.

Le résultat final

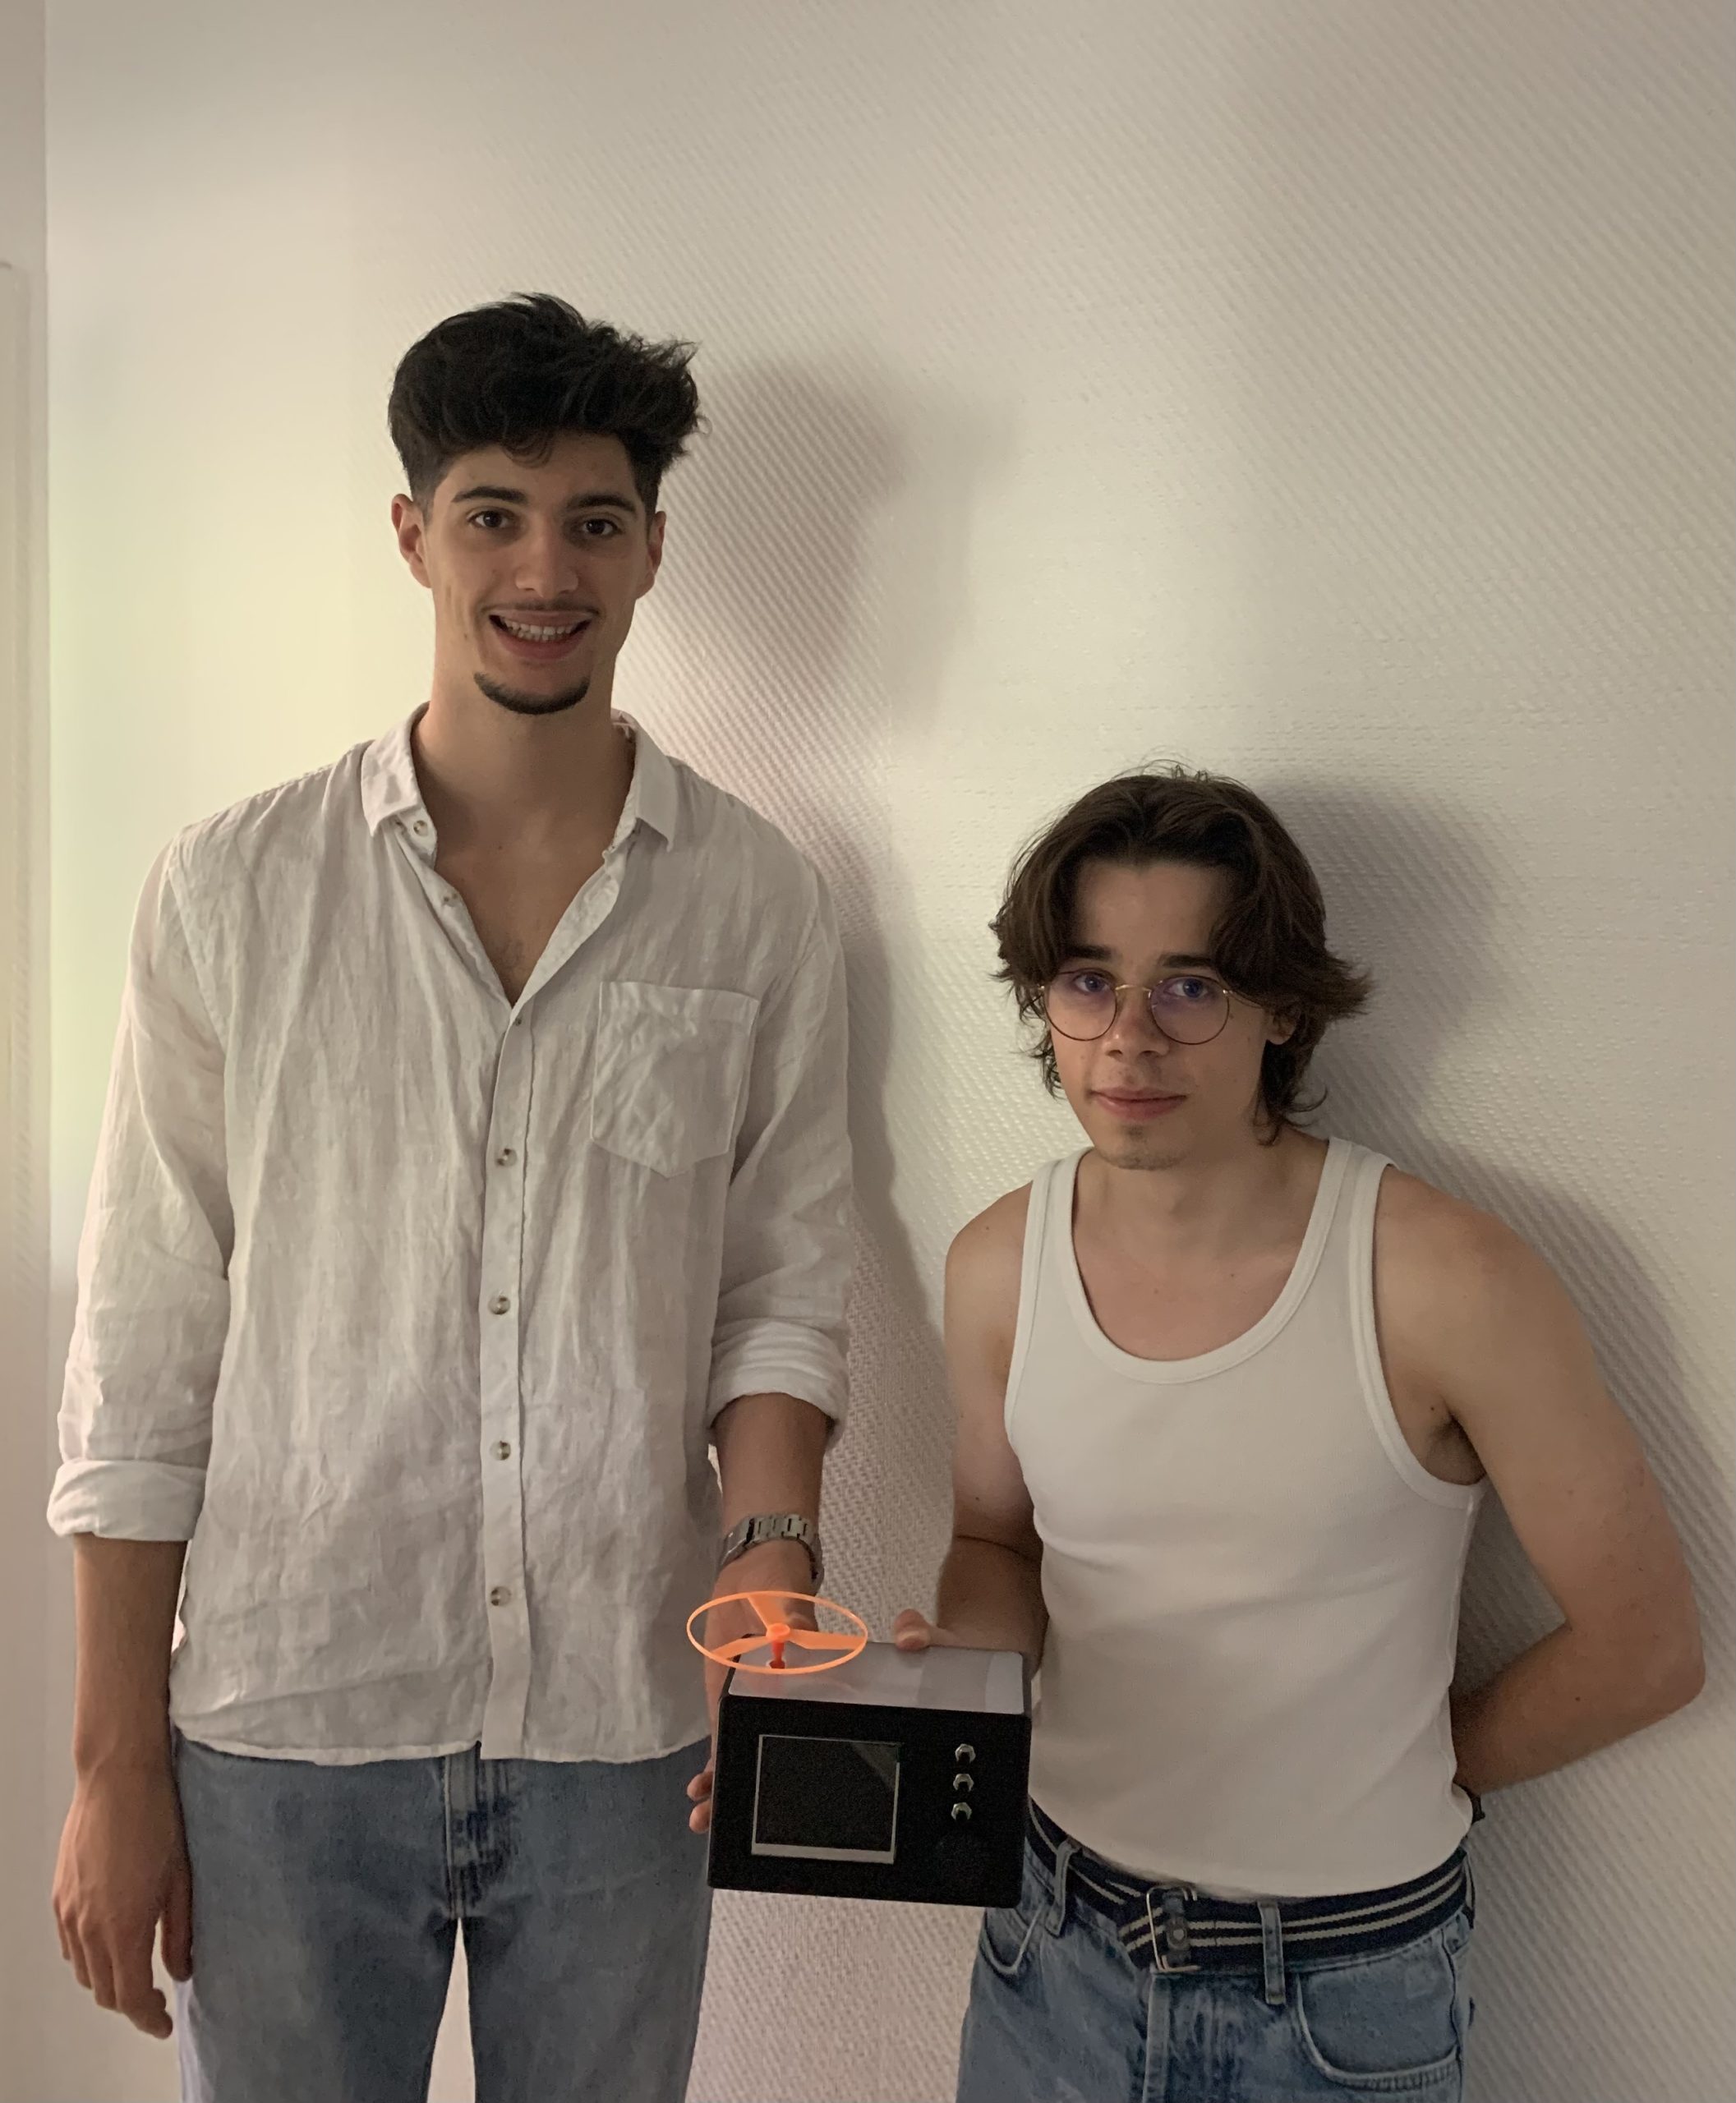
Voici le résultat final de notre Réveil Connecté Personnalisable, que nous serons fiers de présenter au forum des projets Peip2, le vendredi 6 juin 2025.

Nous avons adoré réaliser ce projet !

Apprendre à se répartir mutuellement les tâches pour être plus efficaces et gagner du temps, mettre en commun l’avancement de nos idées, établir des deadlines comme au sein d’une start-up, réunir nos parties pour réfléchir à un design final… Tout cela nous a permis de travailler dans une bonne ambiance et de nous concentrer exclusivement sur le développement de notre projet.
En outre, échanger avec des professeurs ou des chercheurs pour exposer nos problèmes et trouver une solution commune était passionnant. Ce n’était pas un enseignement linéaire de professeurs à élèves, mais plutôt une réflexion collaborative entre deux cerveaux autour d’une même idée.

In fine, nous tenons à remercier notre professeur référent, Monsieur Bignon, ainsi que le responsable du FABLAB, Boris Rayer, pour le temps et l’aide précieuse qui nous ont été accordés.

Autonomous RC Car – The French Tesla

Nous sommes Pierre, Corentin, Titouan et Lou, quatre étudiants en deuxième année de cycle préparatoire d’ingénieur à Polytech Angers. Ensemble dans la vie de tous les jours comme au travail, nous avons des passions communes telles que la programmation, la soif de découverte et de création.

L’idée est simple : nous disposions d’environ 100 heures pour  construire une petite voiture autonome, avec l’aide des meilleurs référents dans ce domaine, nommés Bassel CHOKR et Hassan BOULJROUFI. Ce bijou électronique est capable de se déplacer seule, d’éviter des obstacles, de maintenir une distance avec un élément situé devant, de suivre une ligne et d’identifier des objets. Mais l’ultime objectif est que la voiture fasse un trajet autonome d’un point A à un point B sans intervention humaine seulement en ayant réalisé plusieurs fois en amont ce même parcours de manière téléguidée.

Impressionnant n’est-ce pas, vous allez découvrir si nous avons réussi à atteindre nos ambitions !

La volonté des référents de ce projet était de minimiser le temps passé sur la partie construction de la voiture pour se concentrer davantage sur la partie programmation.

Voici comment nous avons procédé :

Comme je l’expliquais précédemment pour passer rapidement à la programmation, la voiture nous a été livrée en kit. En attendant sa réception, les premières séances ont été consacrées à la compréhension du sujet et à la prise en main des concepts clés. Nous avons alors créé un document commun où nous avons listé le vocabulaire à maîtriser, semblant important ou trop flou. 

Ensuite, pour rendre ces recherches ludiques et amusantes, nous avons réparti les notions afin de les comprendre et les synthétiser lors d’une présentation orale devant le reste du groupe accompagné de supports (schémas ou vidéos). 

Toutes ces connaissances ont été rassemblées dans le fichier pour être accessibles à tout moment (sachant les mémoires de poisson rouge du groupe).

Une fois le kit reçu, nous avons procédé à la phase d’assemblage en suivant un tutoriel fourni avec le matériel. Cette partie était très ludique, on s’est retrouvés avec notre âme d’enfant, c’est comme si on construisait une voiture Lego en suivant la notice avec les pièces indiquées. Plus sérieusement, il s’agissait notamment de recevoir les composants, de vérifier leur intégrité, de suivre les précautions de sécurité et d’assembler les pièces mécaniques et électriques. 

Cette étape pouvant paraître inutile de prime abord, s’est révèlée tout à fait cruciale car toute pièce manquante ou endommagée aurait pu compromettre l’assemblage.

Puis, nous avons ensuite installé le support de batterie, les modules LED, les capteurs, etc. en nous assurant qu’ils étaient solidement fixés à la base. 

L’un des défis de l’assemblage était de manipuler les petits composants, ce qui nécessitait de la précision. D’ailleurs, pour faciliter les manipulations, monsieur BOULJROUFI nous a confié un aimant puissant pour éviter de perdre les petits éléments métalliques, cet objet est devenu notre incontournable.

L’objectif était de réussir à faire fonctionner parfaitement la voiture de façon manuelle avant de passer à la gestion autonome.

Parallèlement à l’assemblage, les autres membres du groupe ont commencé à configurer un hotspot indispensable à l’accès à internet depuis la Raspberry Pi. Puis, ils ont installé les logiciels et programmes de base sur cette même carte.

Par la suite, nous avons tenté de connecter la voiture au WebServer pour la conduire à distance :

Des programmes déjà existants étaient installés par le constructeur Adeept. Cependant, ils étaient assez généraux et nous avons dû adapter chaque programme à notre voiture.

C’est pourquoi nous avons modifié le programme Line Tracking. Il consiste à suivre le tracé d’une ligne noire sur une surface plus claire grâce à trois capteurs de ligne de suivi. Ainsi, dès que la voiture sortait de la ligne noire, la voiture se réalignait correctement.

Ensuite, nous avons voulu créer un tout nouveau programme pour tester la direction des roues. Ce code faisait des virages de manière régulière. Nous avons observé un léger déséquilibre qui nous a permis d’ajuster au mieux les valeurs des angles.

Lors de l’assemblage, l’une des parties les plus critiques était l’installation des servomoteurs. Ces servomoteurs contrôlent le mouvement des roues et du module de caméra, leur positionnement était donc essentiel. 

Au départ, nous n’avions pas compris les précautions, en conséquence, les roues et la caméra étaient coincées pointant vers la droite. Pour résoudre ce problème, nous avons dû réinitialiser manuellement les positions des servomoteurs. 

A force, nous pouvions démonter et remonter le robot les yeux fermés.

Un autre défi auquel nous avons été confrontés était lié à l’ alimentation électrique. Nous avons d’abord utilisé un Raspberry Pi 5, qui nécessitait trop d’énergie, ce qui expliquait pourquoi les moteurs n’obtenaient pas assez de tension. Pour résoudre ce problème, nous sommes passés à un Raspberry Pi 4 qui fournissait suffisamment de courant pour faire fonctionner les moteurs et les servomoteurs.

Durant nos essais du programme line tracking, nous avions programmé la voiture de façon à ce que : quand l’un  des capteurs extérieurs était allumé, la voiture se réaligne et qu’elle puisse avancer droit sinon. Néanmoins, quand les trois capteurs étaient allumés (totalement en dehors de la ligne), les roues restaient bloquées à gauche. Nous avons alors corrigé ce problème en gardant en mémoire la dernière direction jusqu’à retrouver la ligne.

Ce projet nous a été très instructif tant sur le plan technique que sur le plan organisationnel. En effet, ce travail nous a permis de développer nos compétences python, en labellisation d’images. On a également amélioré nos capacités en travail de groupe, à savoir la répartition des tâches et la communication.

Nous ne sommes malheureusement pas parvenus à atteindre l’objectif final, mais nous souhaitons un bon courage au prochain groupe pour poursuivre le projet.

Un grand merci à nos référents Bassel CHOKR et Hassan BOULJROUFI qui nous ont soutenus et aidés tout au long de notre parcours.

Enfin, merci d’avoir lu l’article et nous espérons que vous avez apprécié et appris des choses !!

Pierre CHEVALIER, Titouan GOMEZ, Lou RAGUENEAU et Corentin PESCHEUX.