Nous sommes Nathan JAGUENEAU et Nathan NOËL, étudiants en deuxième année de cycle préparatoire (PEIP 2A) à Polytech Angers. Dans le cadre de notre formation, nous avons eu 100 heures pour réaliser un projet technique de A à Z. Pour nous, il a été question de réinventer le jeu des années 70 : le Simon.
Plutôt que de simplement copier l’original, nous avons décidé de briser la barrière de la 2D pour créer une version cubique et interactive. Voici le récit de notre aventure, entre lignes de code, fumée de soudure et modélisation 3D.
Le Concept
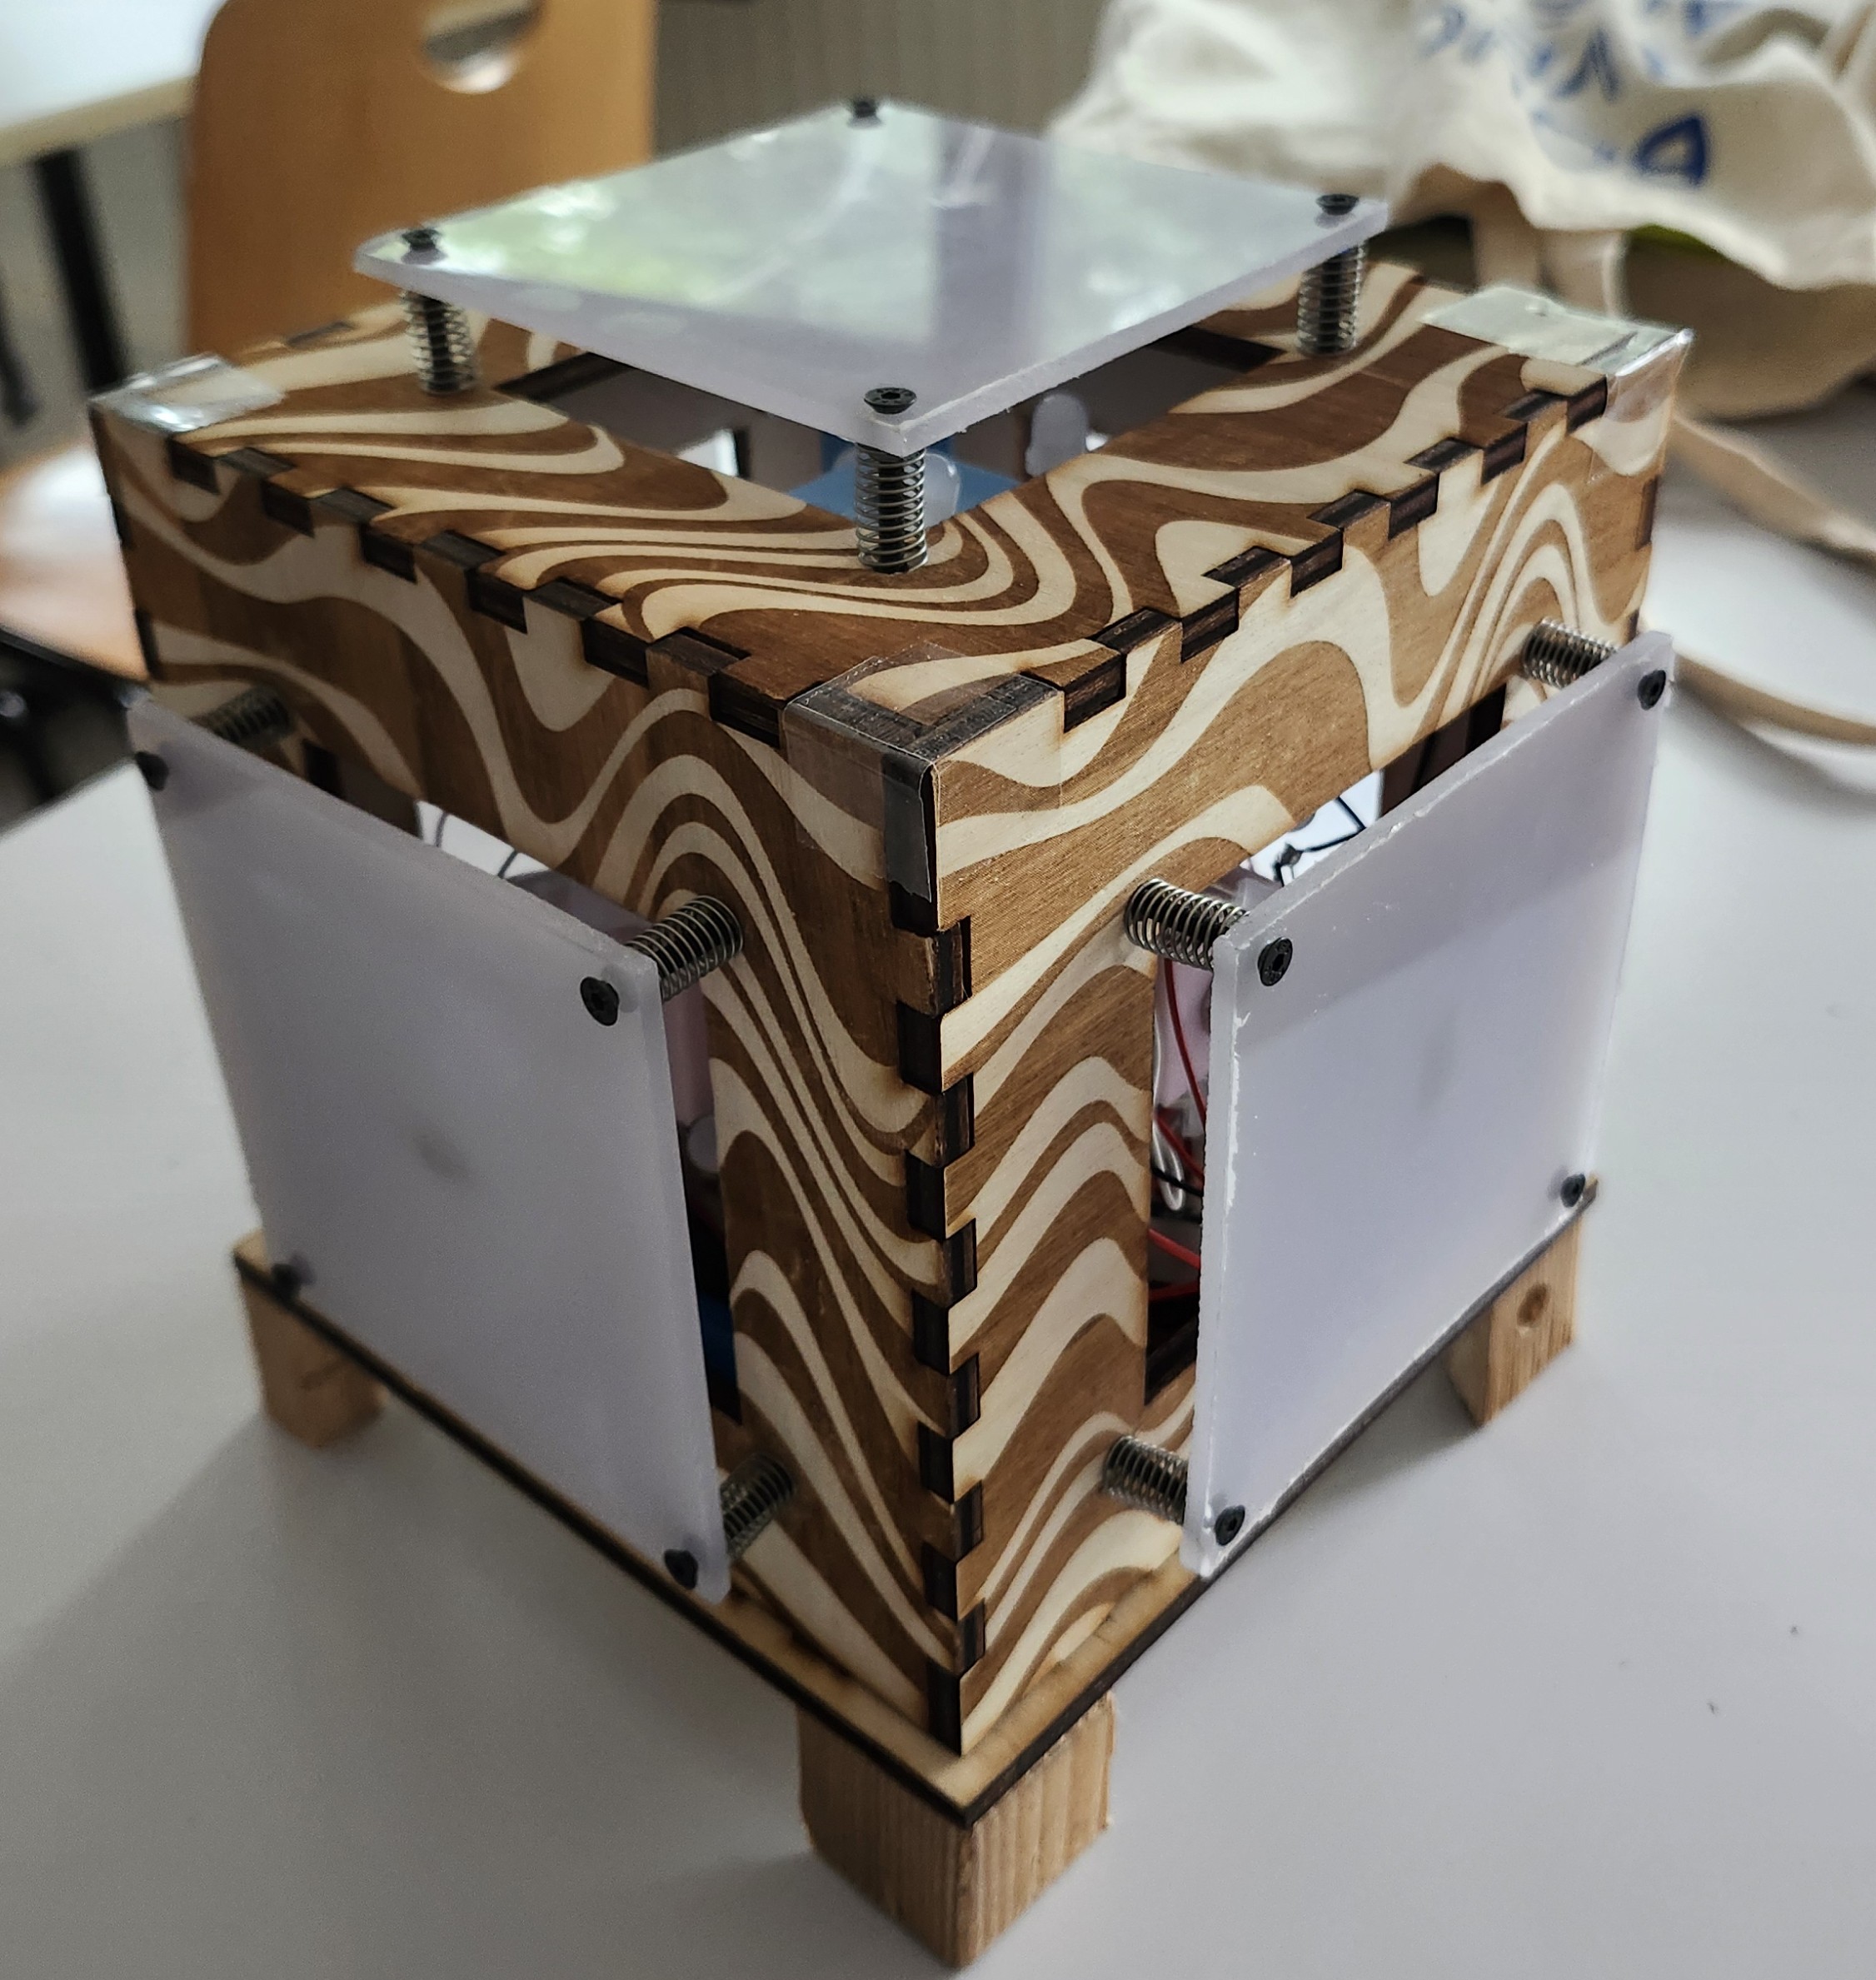
L’idée était simple mais ambitieuse : transformer un jeu statique en une expérience 3D immersive. Au lieu d’avoir toutes les couleurs sur une seule face, notre Simon est un cube où le joueur doit manipuler l’objet pour suivre la séquence lumineuse.
Les objectifs du cahier des charges
Liberté de design: Créer un objet esthétique et ergonomique.
Complexité accrue : Obliger le joueur à se déplacer ou à bouger le cube pour interagir avec les 5 faces actives.
Maintenabilité : Concevoir un système facilement démontable pour accéder à l’électronique.
Le cœur du projet : Électronique et Code
Sous sa structure en bois, notre cube cache un véritable concentré de technologie:
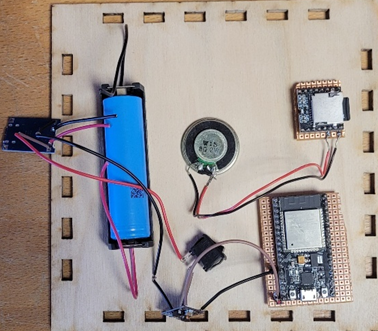
Le Cerveau (ESP32) : Ce microcontrôleur gère toute la logique du jeu, de la génération de séquences aléatoires à la lecture de l’état des boutons.
L’Affichage (NeoPixel) : Nous avons utilisé 5 chaînes de 4 LEDs adressables chacune, permettant des animations colorées et une luminosité réglable.
L’Interface : Des boutons poussoirs reliés à des plaques de plexiglas montées sur ressorts pour un ressenti “arcade”.
L’Autonomie : Le cube est totalement portable grâce à une batterie interne rechargeable via un module USB-C.
Représentation des différents composants électroniques principaux
Un aperçu de l’algorithme
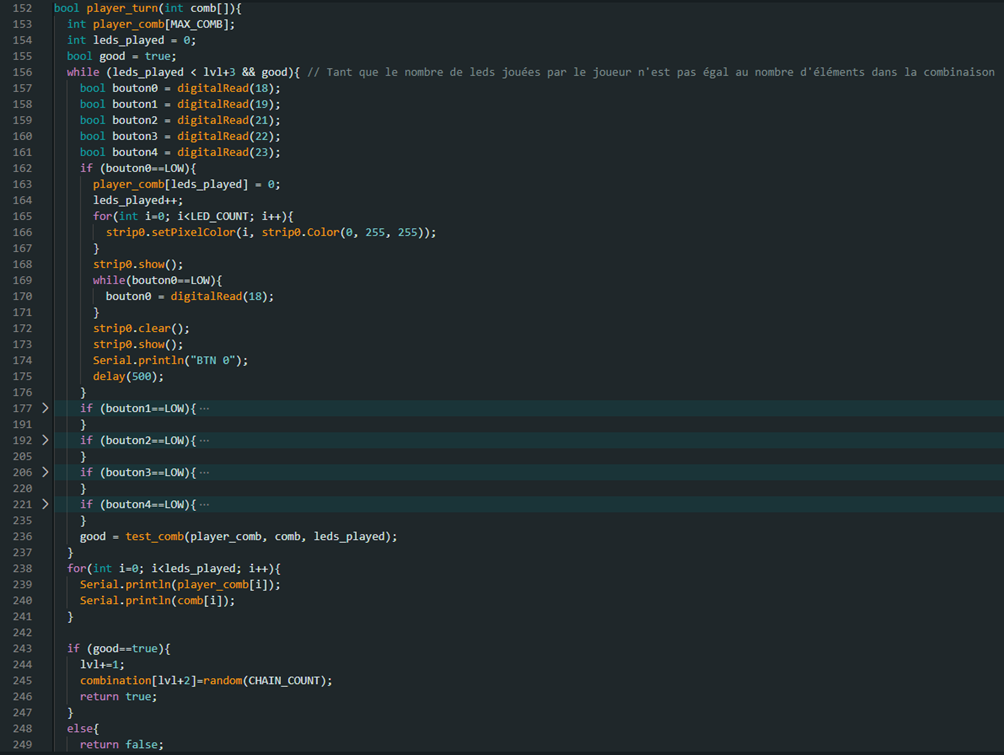
Nous avons développé le code sous Arduino IDE. La structure repose sur une boucle principale qui surveille l’appui sur un bouton pour lancer la partie, puis alterne entre la phase d’affichage de la combinaison et la vérification des réponses du joueur.
Code utilisé pour représenter le tour du jour
Design et CAO : Une structure sur mesure
Pour que tout ce matériel tienne en place, nous avons dû maîtriser deux outils essentiels :
OnShape : Faute d’accès à SolidWorks, nous avons découvert ce site internet pour modéliser une structure intérieure complexe et reproduire notre structure au complet. Cette pièce centrale supporte l’électronique et assure la fixation des boutons.
Découpe Laser : Le boîtier extérieur en bois a été conçu via des patrons précis, puis gravé avec des motifs esthétiques pour donner envie de s’y intéresser.
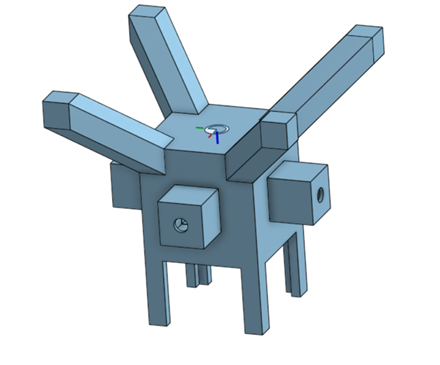
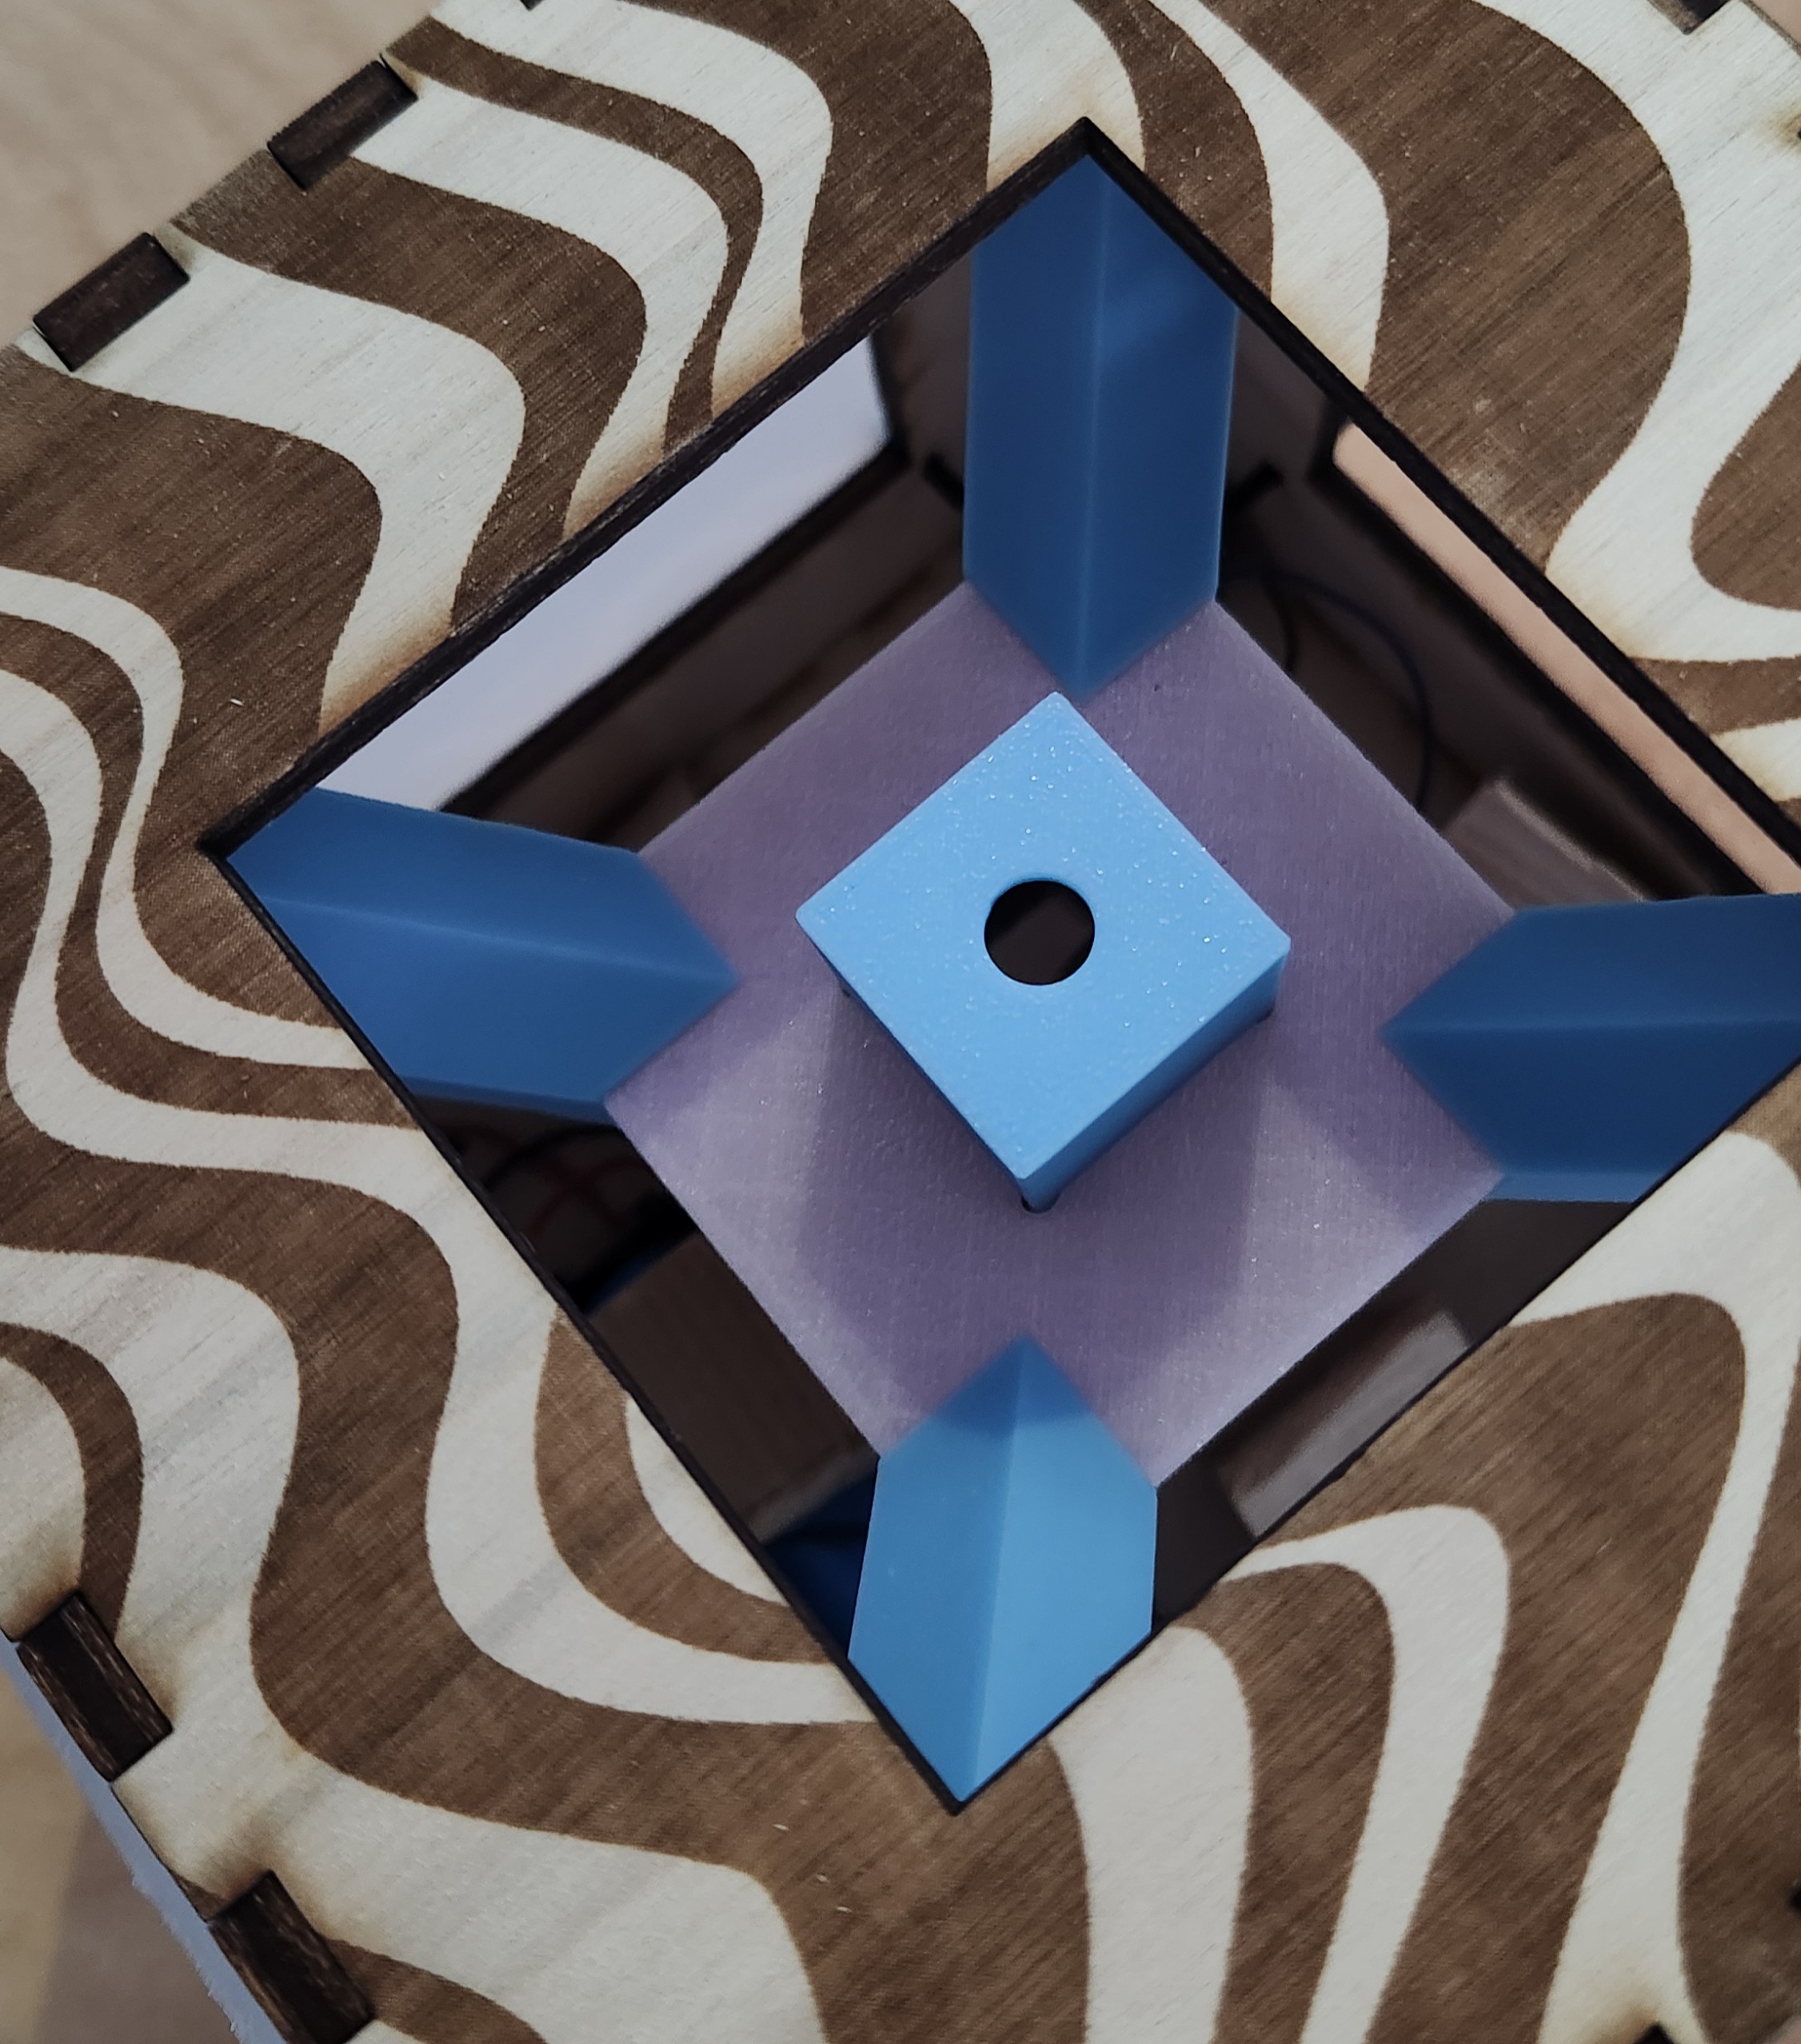
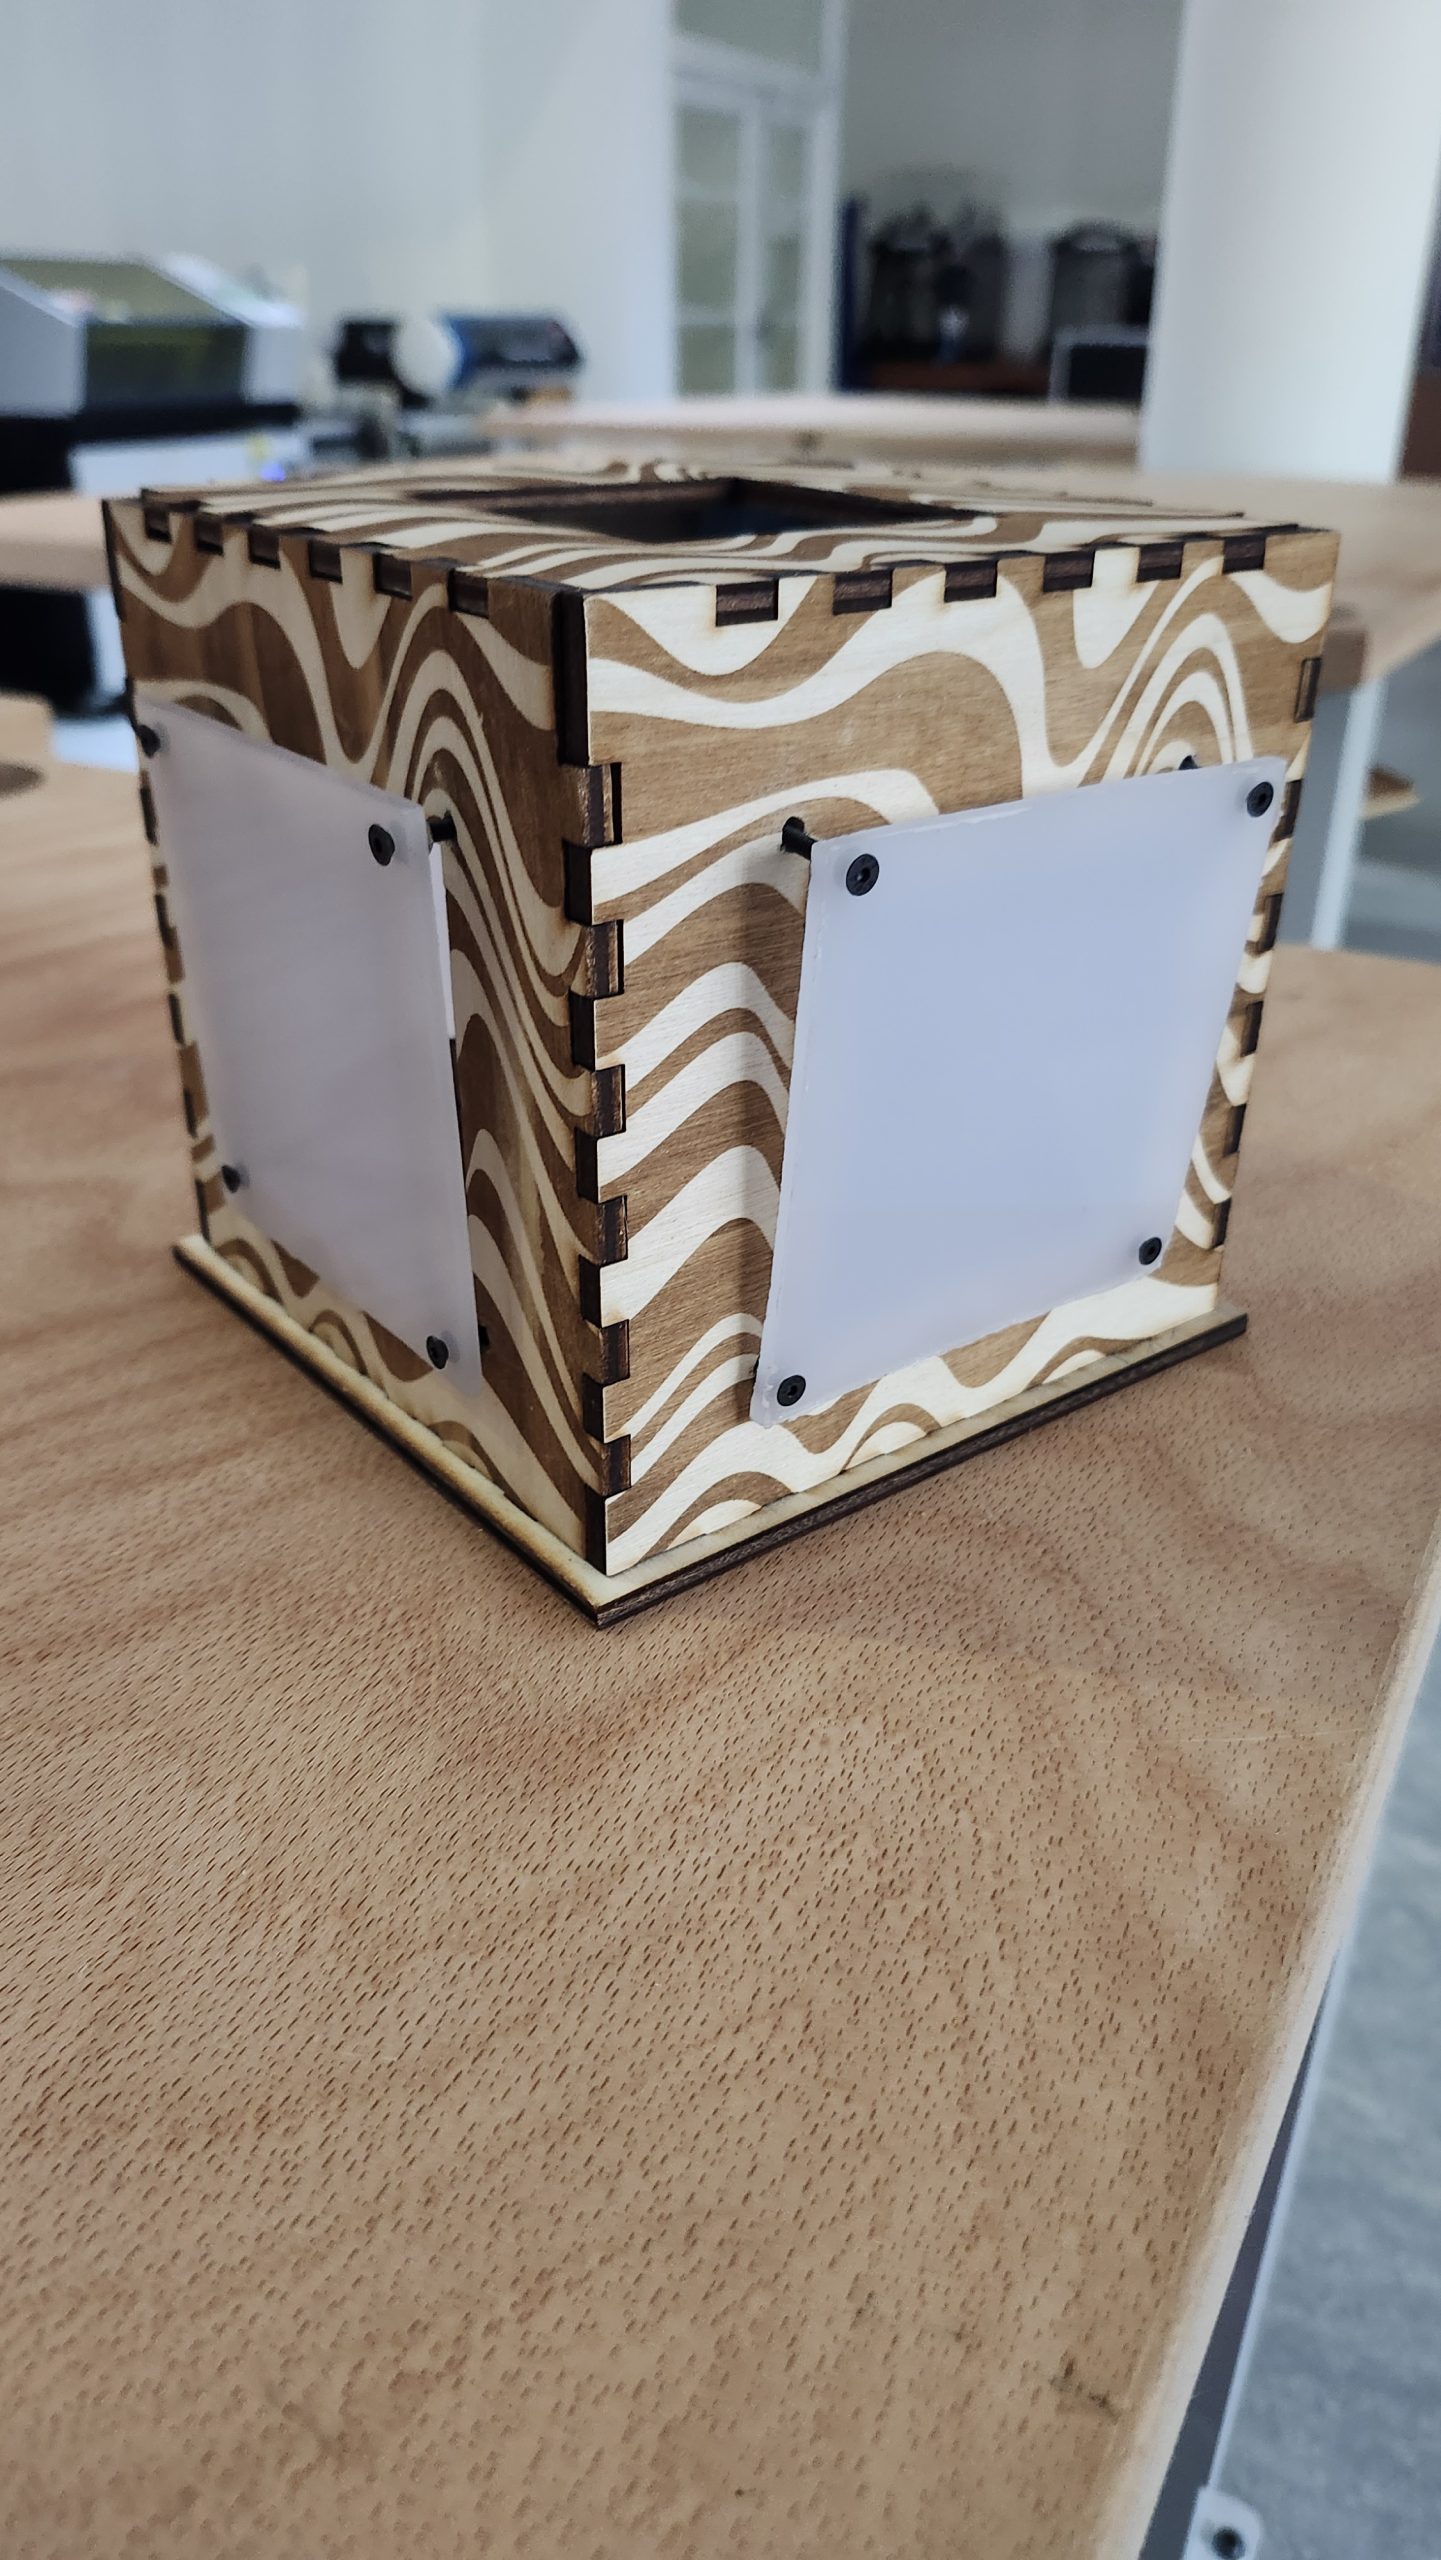
Représentation 3D de notre structure intérieurAperçu intérieur de la structureReprésentation Extérieure
Un énorme problème nous a pris énormément de temps
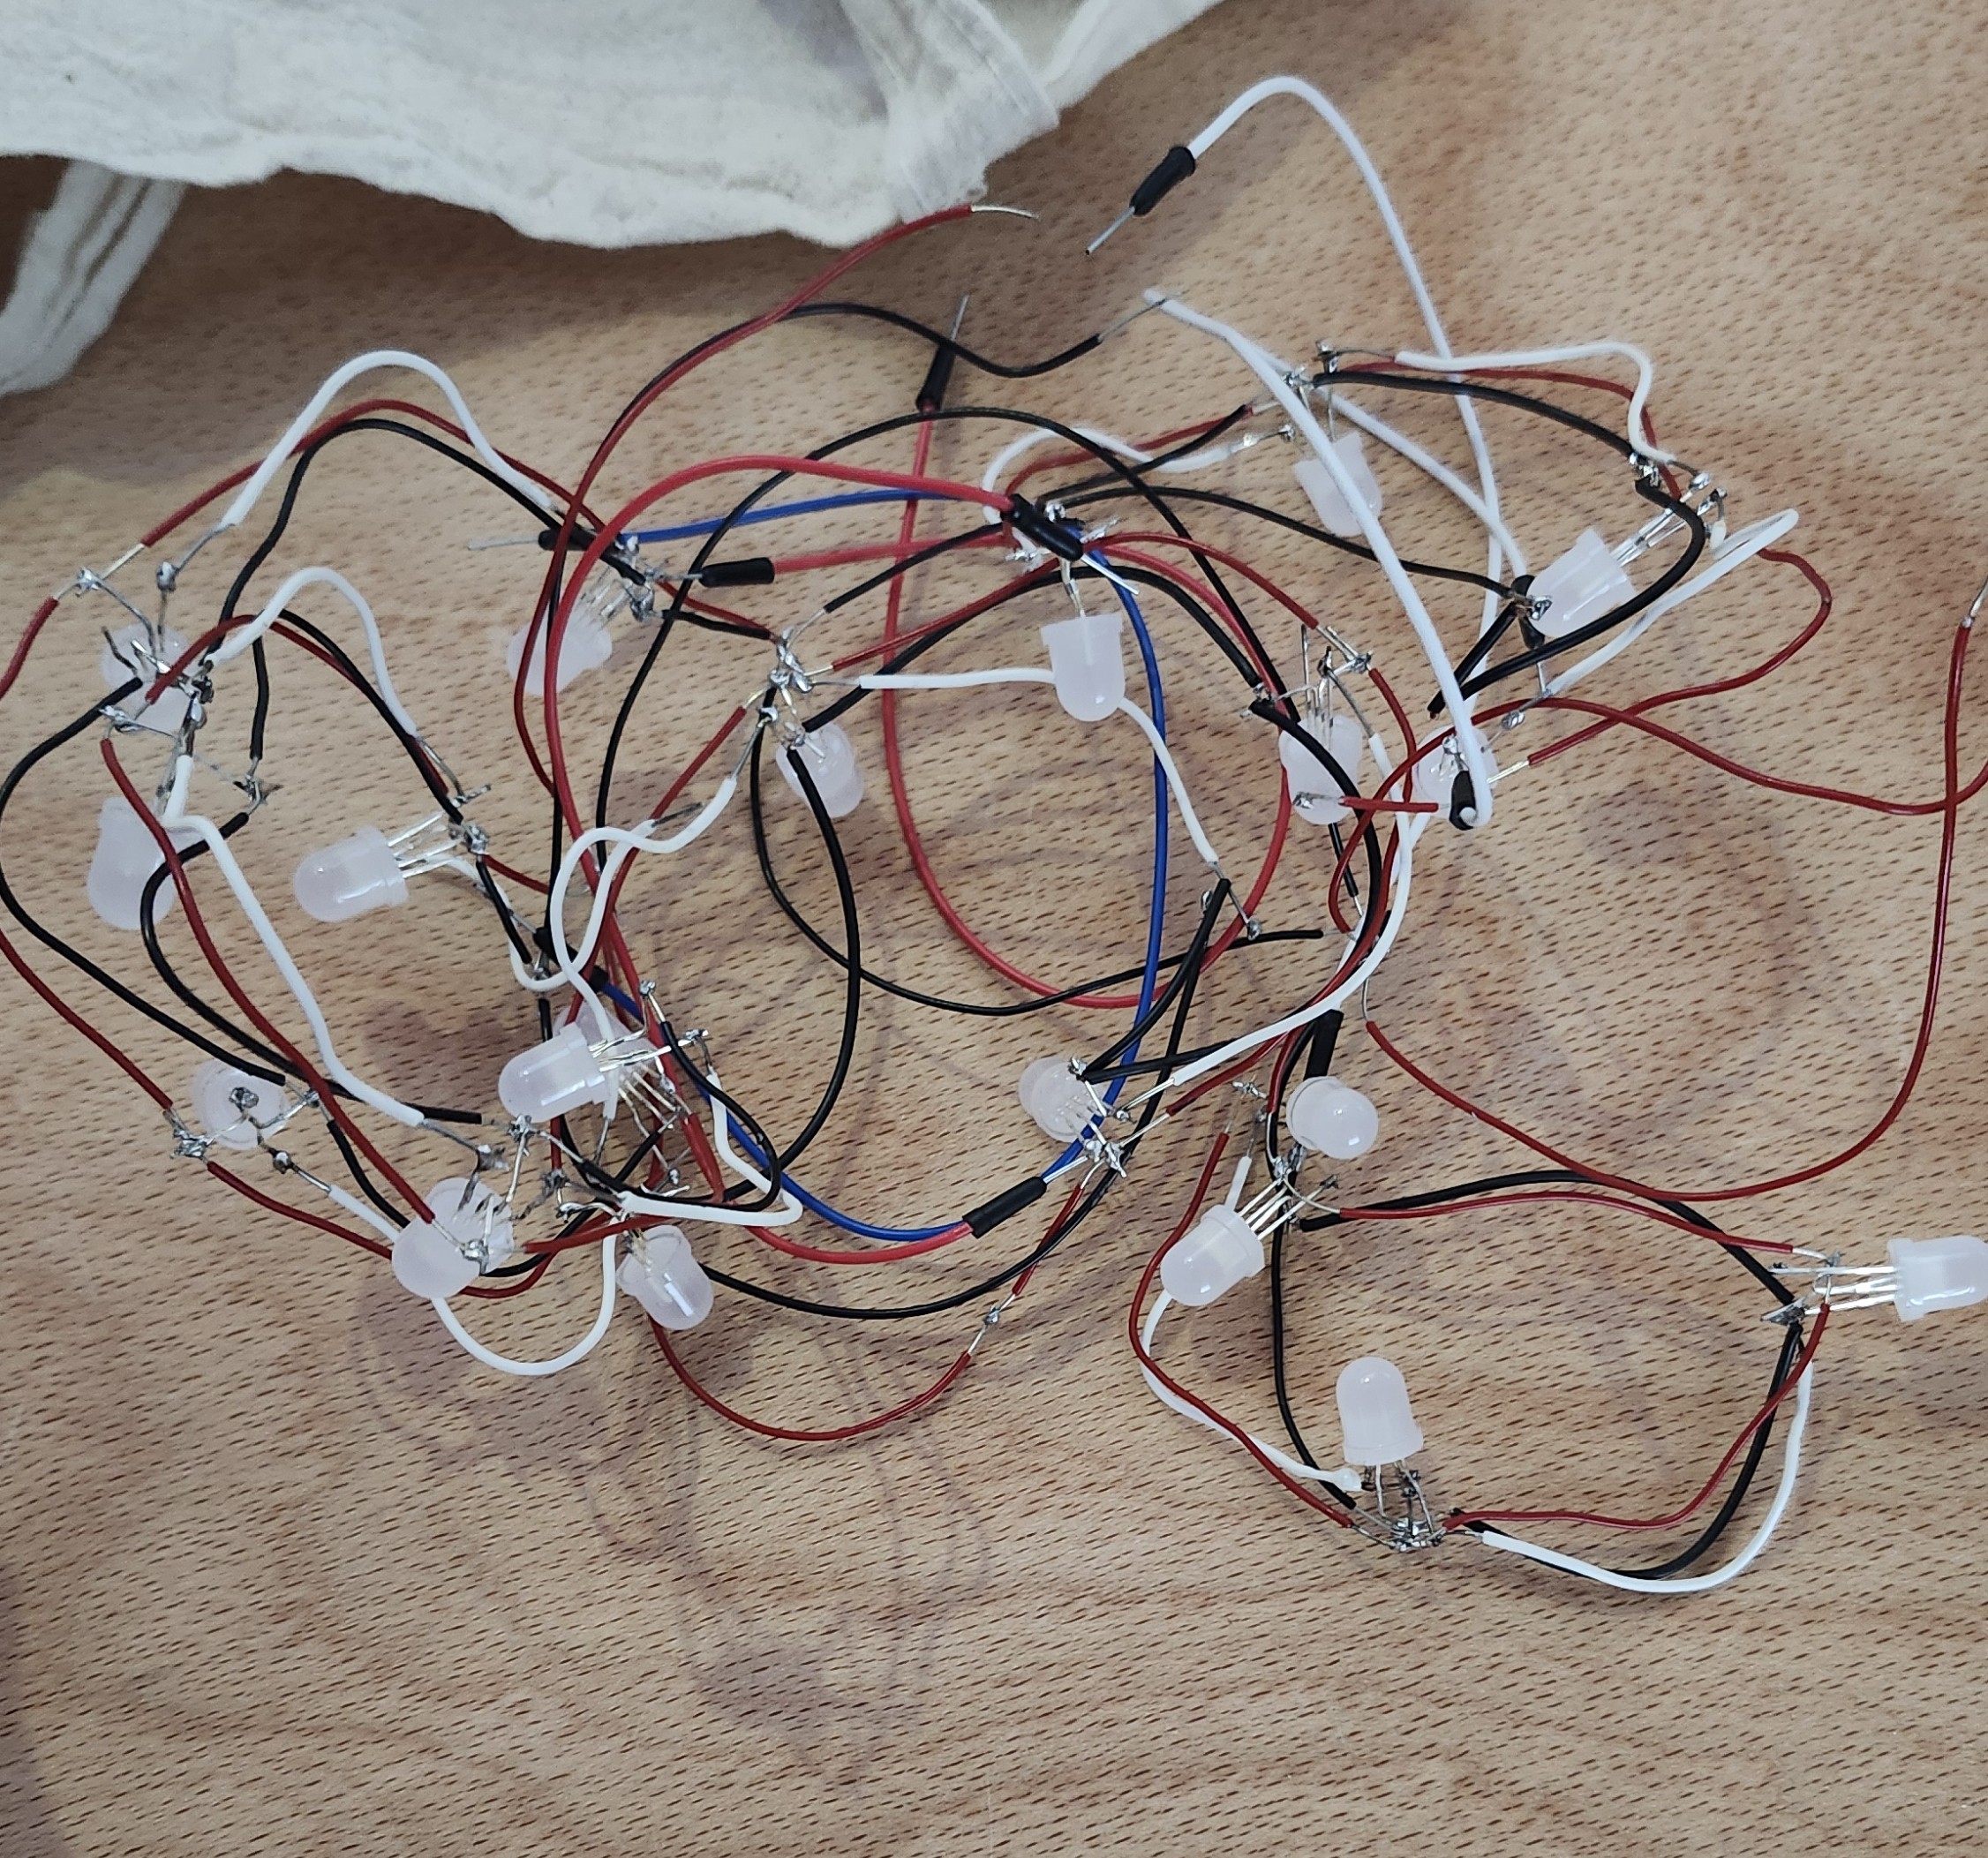
Tout projet comporte ses zones d’ombre. Pour nous, ce fut la soudure. Étant novices, nous avons passé entre 30 et 40 heures à souder, dessouder et réparer des liaisons fragiles.
Soudure de nos chaines de LEDs
Le moment critique : Le module MP3 fonctionnait parfaitement sur la platine de test, mais une fois intégré au cube, des interférences électriques l’ont rendu instable. L’échéance approchant, nous avons dû prendre la décision de donner une version sans son pour garantir un jeu fonctionnel.
Bilan du projet
En conclusion, ces 100 heures ont été une expérience technique incroyable. Nous avons appris à diagnostiquer des pannes, à optimiser du code et à concevoir un objet physique de A à Z.
Répartition du temps (Total ~100h)
Phase
Description
Durée
Électronique
Soudure, tests, câblage
35h
Conception
CAO (OnShape), Découpe laser, Impression 3D
20h
Résolution
Diagnostic pannes, réparation soudures
20h
Concepts
Design, recherches composants
10h
Assemblage
Montage final dans le boîtier
10h
Code
Programmation Arduino, débogage
5h
Projet réalisé par Nathan JAGUENEAU & Nathan NOËL – Polytech Angers 2026.
Par Elvin Voisin, Clément Pavageau & Niels Bonneau
Introduction
Bonjour à tous, Nous sommes trois étudiants en deuxième année de prépa intégrée à Polytech Angers et, dans le cadre de cette formation, nous avons un projet à réaliser au dernier semestre pour une durée totale de 100 heures. Le projet que nous avons choisi est une application à but éducatif pour se rendre compte de l’échelle des temps historiques de manière réelle. Ok, vu comme ça c’est pas très clair mais ne vous inquiétez pas vous allez tout comprendre !
Les premières idées
Cette idée d’application vient de notre professeur référent M. Lhommeau et d’un autre professeur avec qui nous avons travaillé, M. Davodeau. L’idée première s’appelait “le Strava de la culture” avec pour but de parcourir le temps proportionnellement à la distance que l’on marche pour se rendre compte que quelques années ou siècles ne sont qu’une infime partie de l’histoire de notre planète. L’histoire de la Terre est impossible à imaginer à l’échelle humaine. 4,5 milliards d’années, c’est trop abstrait en particulier pour des enfants de moins de 11 ans. Et si vous pouviez remonter le temps en marchant avec votre téléphone ?
Pour cela, nous nous sommes dirigés vers le site Web MIT APP Inventor, une méthode jugée, par l’unisson du groupe, plus efficace et “accueillante” qu’une méthode classique avec du codage Python+HTML. MIT App Inventor est un environnement de développement qui simplifie la création d’applications Android. Son fonctionnement repose sur une séparation claire entre le design et les blocs logiques. En utilisant un système de programmation par blocs, nous avons pu nous concentrer sur la structure de notre projet. Cette approche ‘No-Code’ n’enlève pas toute la complexité du projet, puisqu’elle nécessite une rigueur mathématique et logique pour orchestrer plus de 1100 blocs.
Le cœur de l’appli
Écran d’accueil
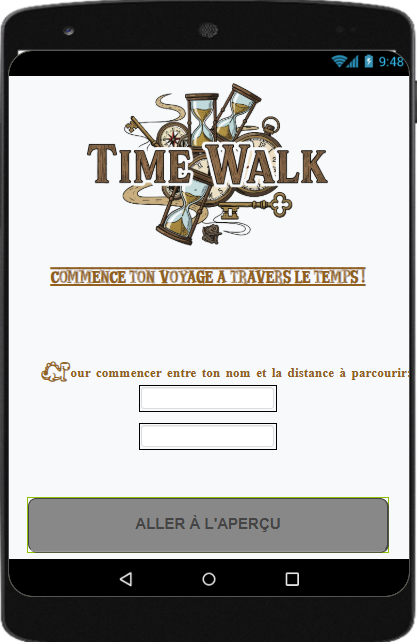
Dès le lancement, l’application se transforme en tableau de bord. Ici, pas de menus compliqués : on renseigne son nom et sa distance, en mètre, à parcourir. L’objectif est de renseigner une distance d’une grandeur minimum de 1km pour avoir une représentation fiable et correcte de l’échelle du temps.
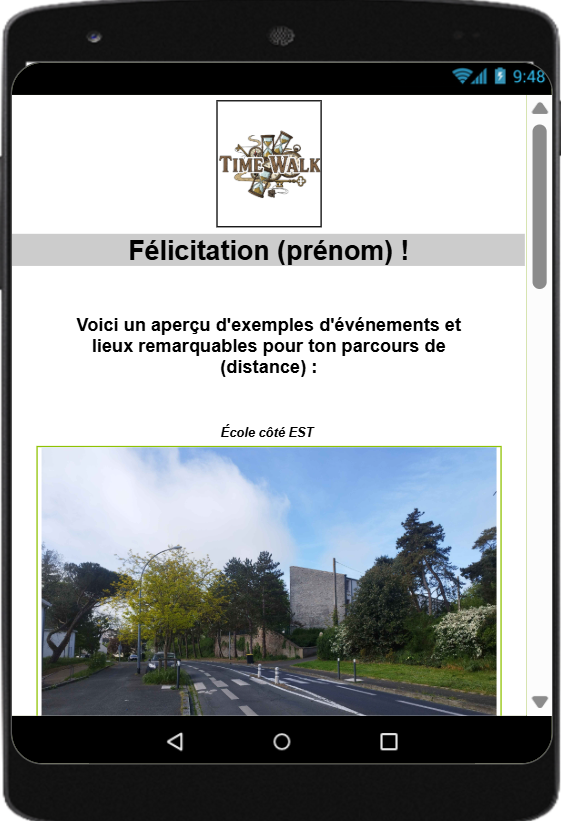
Ensuite on bascule vers un écran d’aperçu du parcours. À rappeler que cette appli a été conçue, en premier lieu, pour une sortie scolaire, c’est pourquoi il était cohérent d’afficher les images des lieux remarquables que le groupe scolaire va traverser.
Écran d’aperçu
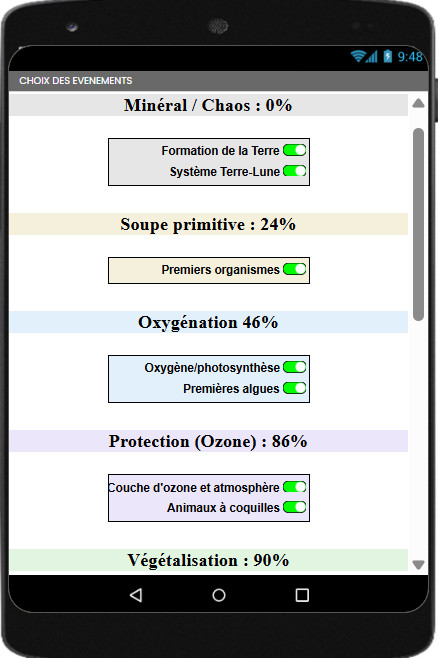
Place au choix des événements ! C’est une touche de personnalisation que nous avons voulu mettre en œuvre. L’utilisateur a la possibilité de cocher ou décocher les événements qu’il souhaite voir passer. Il est important de remarquer qu’à l’échelle de la formation de la terre, beaucoup de temps se passe avant qu’il y ait une accélération du développement de la faune et de la flore avec les plantes, reptiles, dinosaures et enfin l’espèce humaine.
Écran de choix
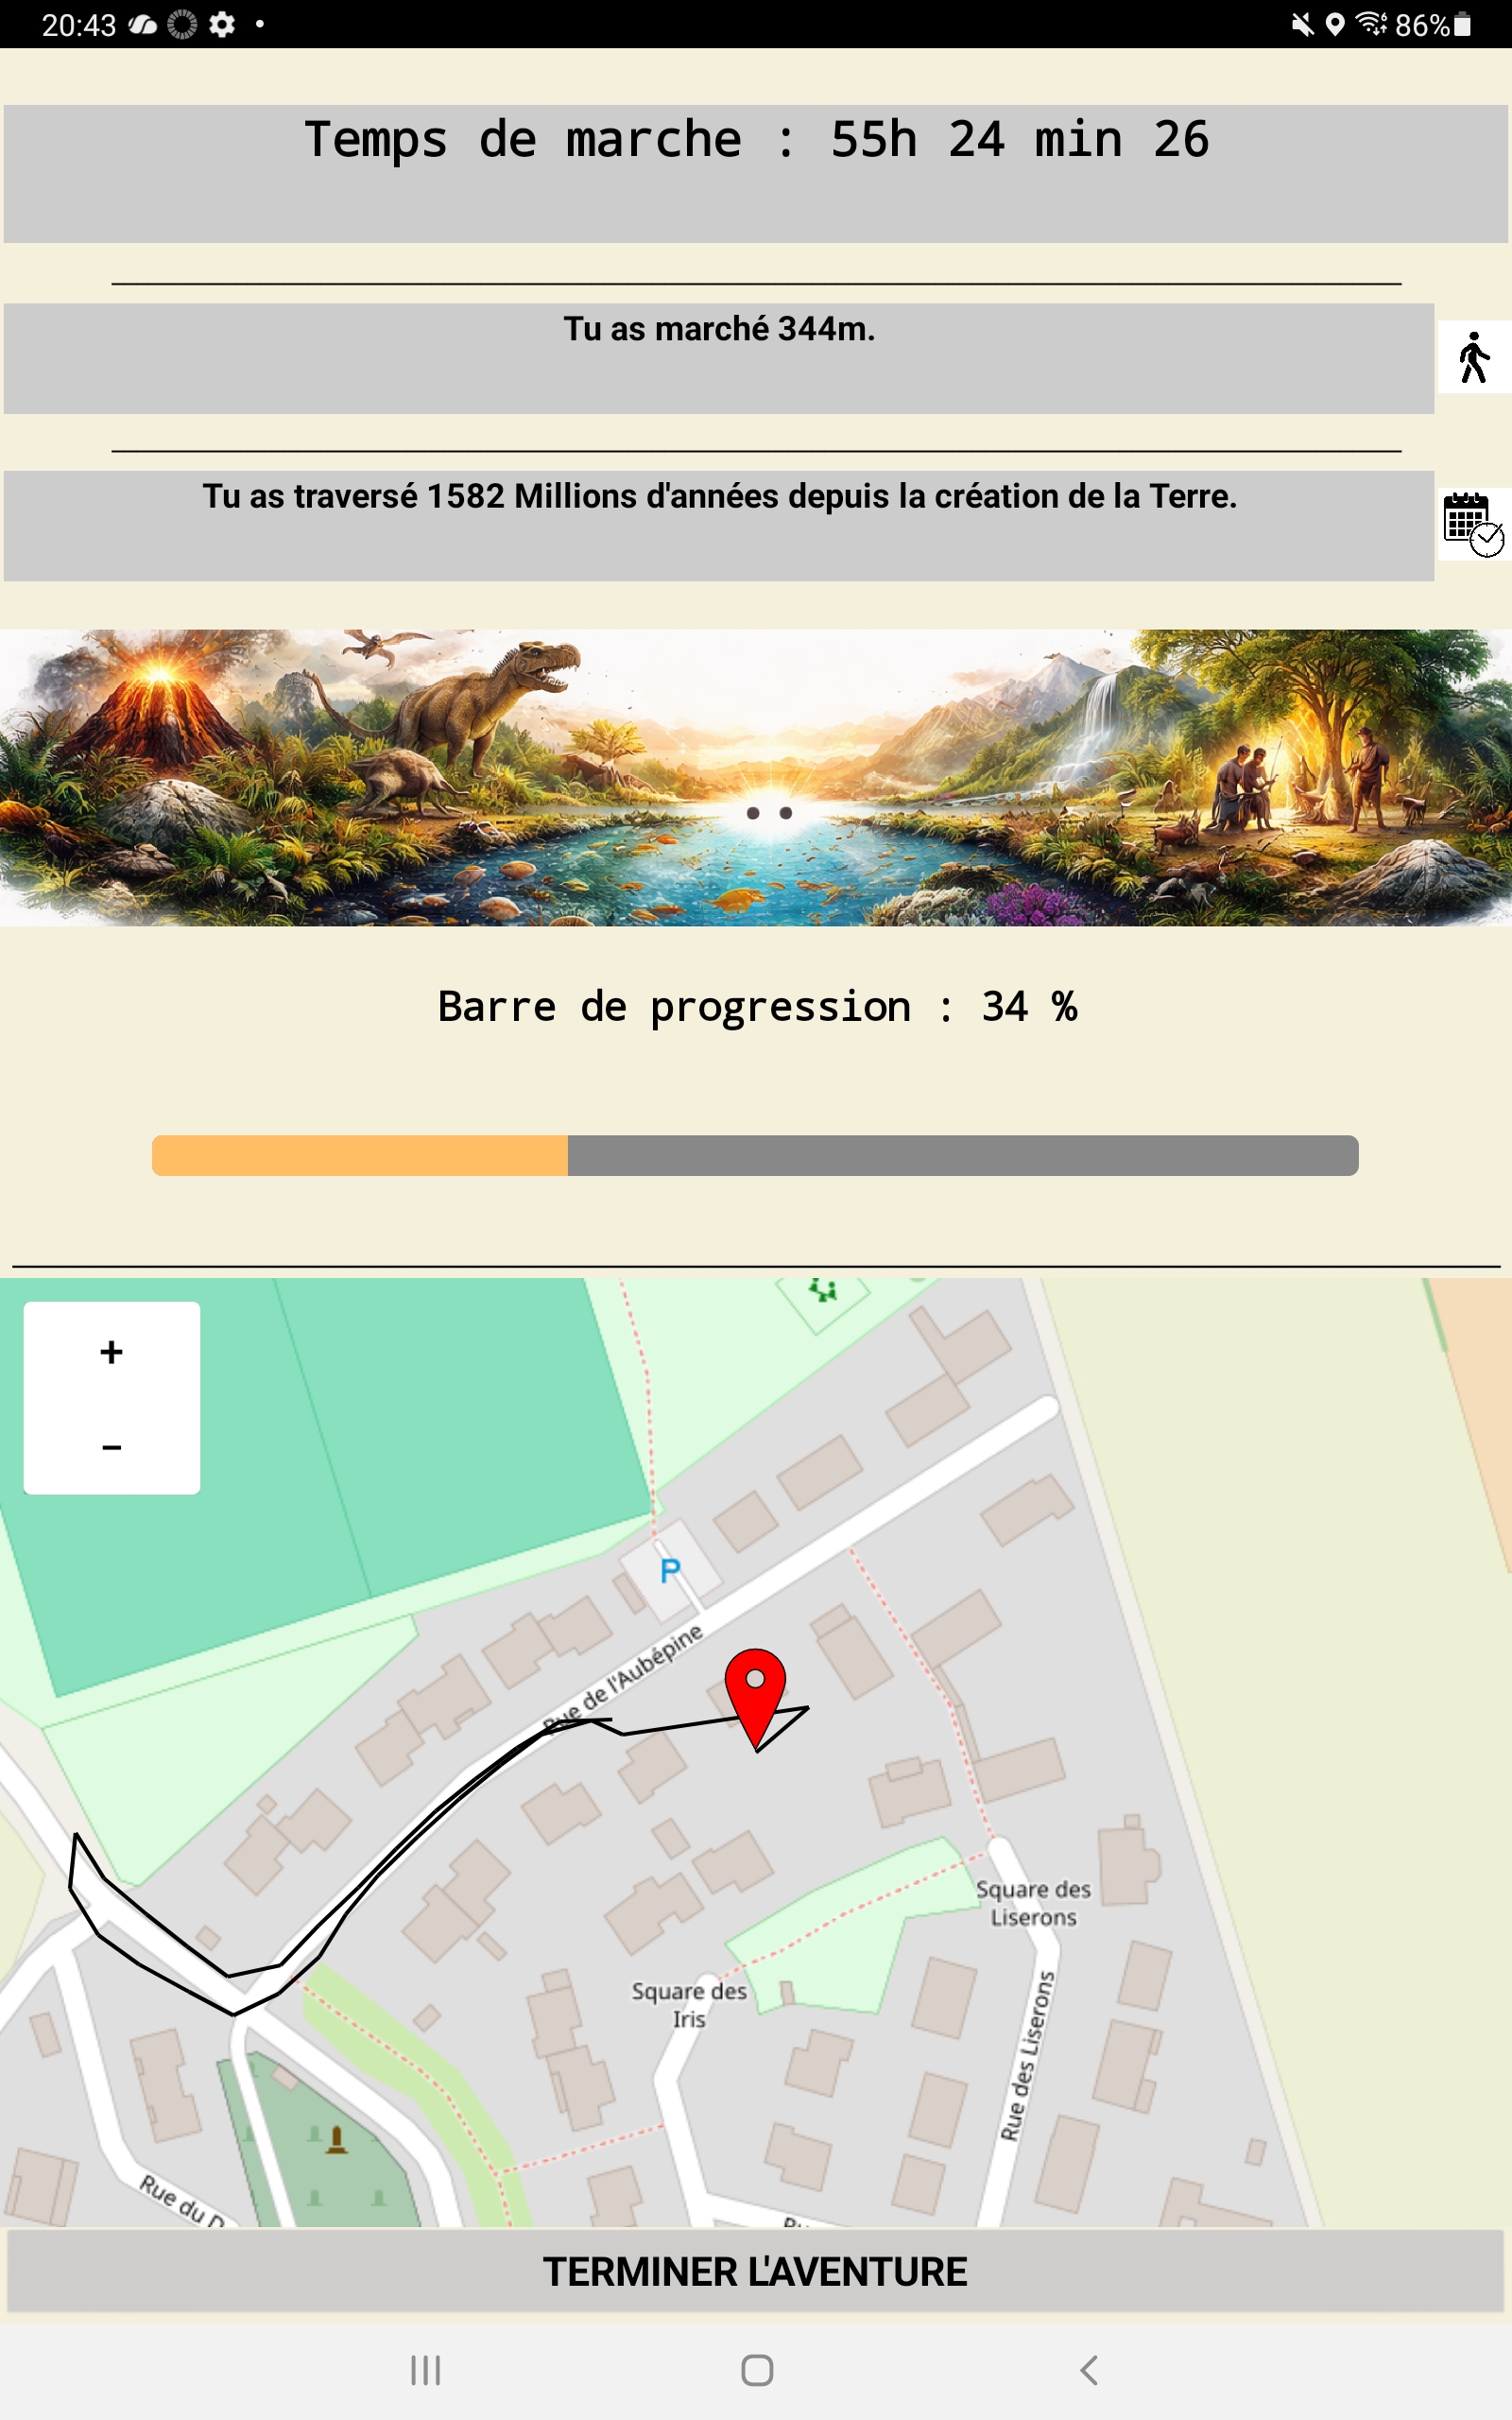
Nous parvenons enfin à notre écran principal qui a pris environ 70% du temps total passé pour la confection de l’application. En effet derrière cet écran se cache beaucoup de logique. Cet écran principal affiche une barre de progression intuitive et un compteur d’années. C’est ici que la magie opère : grâce au capteur GPS de votre smartphone, chaque mètre parcouru fait défiler des millions d’années. Une carte en bas de l’écran est également présente pour visualiser sa position et la création en direct du tracé de sa marche. Nous avons aussi intégré un chronomètre précis pour suivre l’effort physique, car n’oublions pas qu’il s’agit d’une marche de 2 à 3 km ! Plus l’on avance, plus la barre se remplit, nous indiquant notre position exacte dans l’histoire de notre planète.
Écran principal
Écran récapitulatif
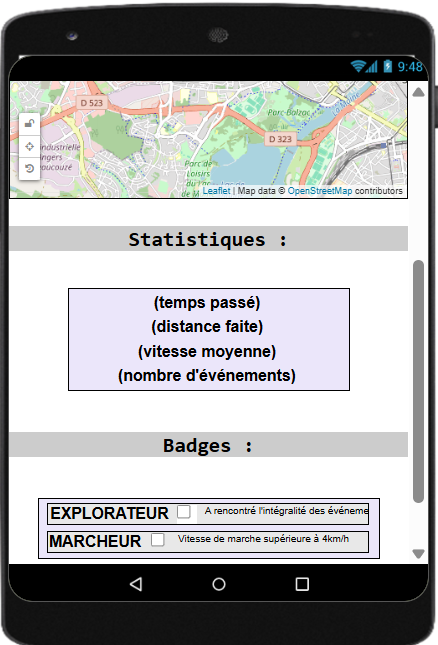
Une fois la ligne d’arrivée franchie, place au bilan interactif. C’est l’écran dont nous sommes le plus fiers. Vous y retrouvez une carte complète de votre parcours, jalonnée par toutes les icônes interactives débloquées. En cliquant sur chaque marqueur, une bulle d’information s’ouvre pour approfondir le sujet. Pour conclure, l’écran affiche vos statistiques de marche (temps total, distance totale, vitesse moyenne et nombre d’événements rencontrés ) et vous délivre vos badges de réussite. C’est le moment idéal pour prendre du recul sur les minutes passées !
Visuels et thèmes de couleurs
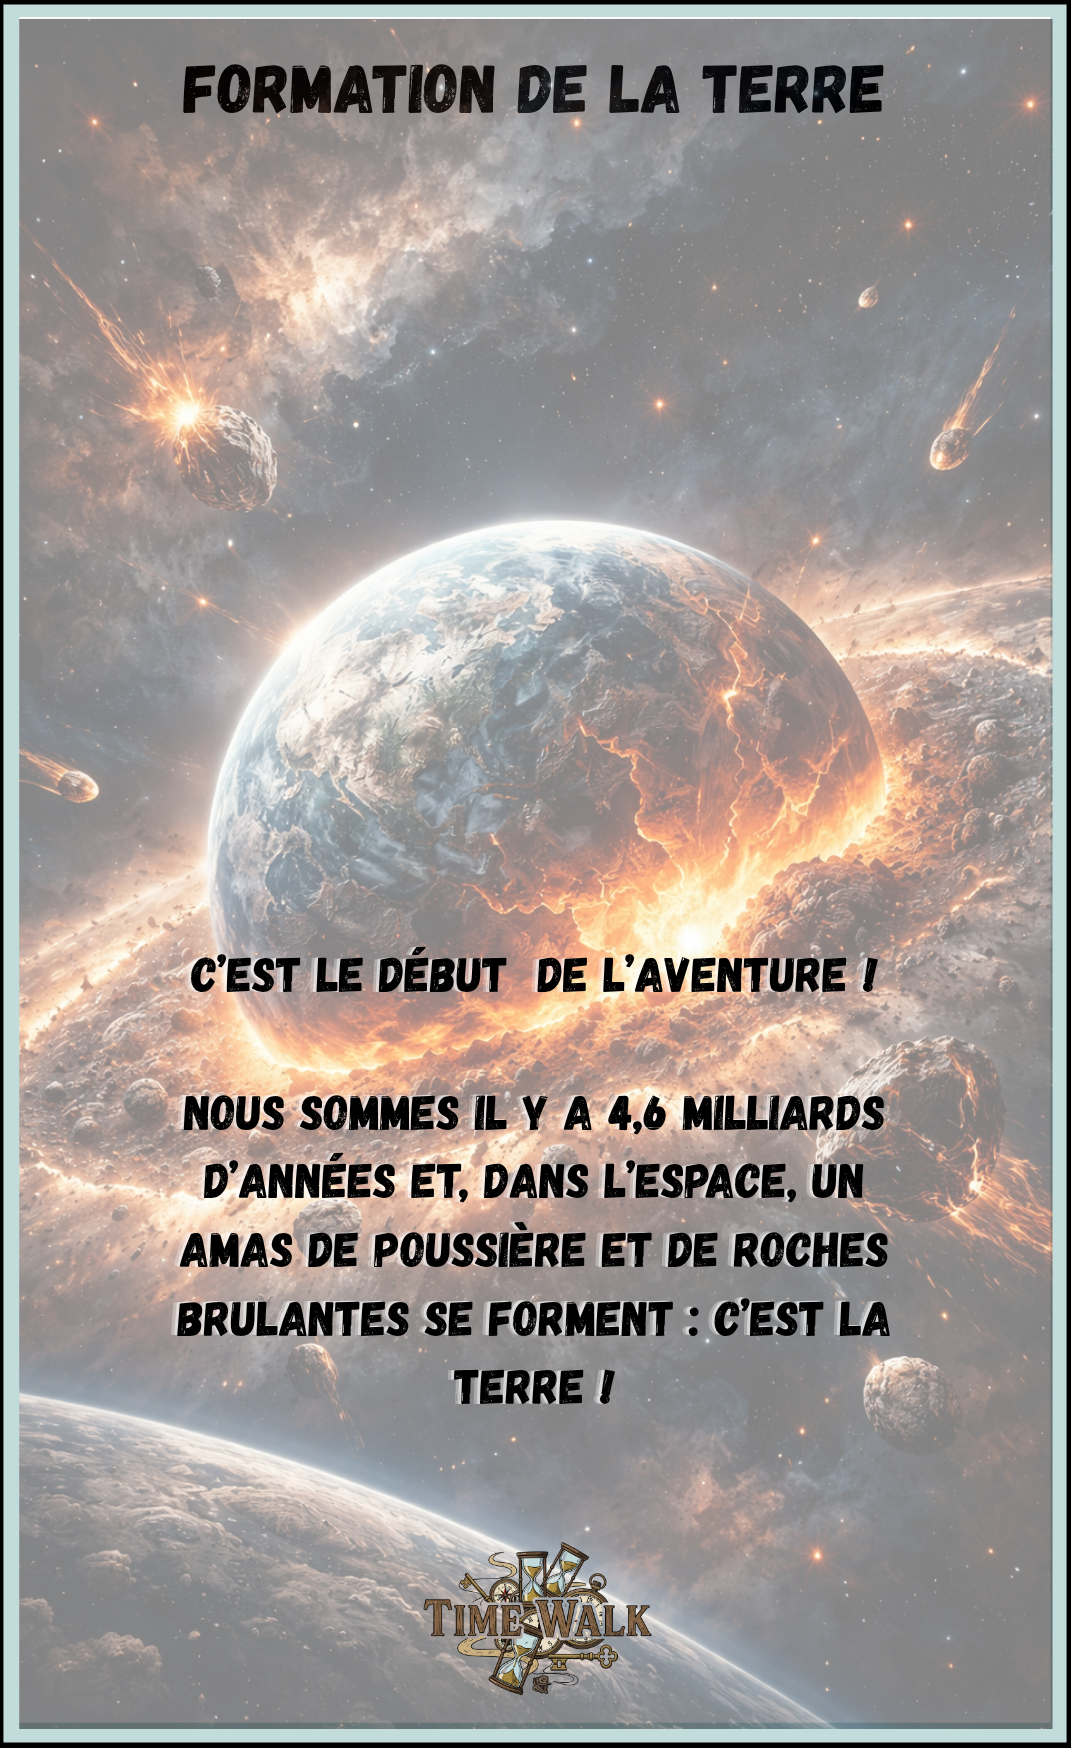
Le plus gros travail à fournir pour l’interface était la création des affiches des évènements (autrement nommés visuels des “pop-ups”) et il y en a 13 ! Nous nous sommes naturellement orientés vers Canva pour la confection de ces visuels. Le plus important était de garder un style uniforme pour chacun. C’est-à-dire que le visuel du pop-up présente un titre, un texte descriptif ne contenant pas plus de deux phrases, le logo “Time Walk” en bas de page et pour finir une image de fond à la fois belle et cohérente.
Exemples de visuels des pop-ups
Pour continuer nous avons défini des thèmes à base de couleurs. Comme dit précédemment, nous avons décidé d’inclure 13 événements et de les trier par “thème” lors de leur choix pour que ce soit plus agréable aux yeux de l’utilisateur. Ces changements de couleurs concernent le fond d’écran en couleur très claire et la barre de progression en couleur vive. L’intégralité des couleurs de l’application a été définie par code RVB. Ces nuances évolutives habillent l’application pour qu’il se passe toujours quelque chose, même entre deux événements!
Les défis rencontrés
Développer une application ne se résume pas à assembler des blocs ; c’est aussi apprendre à dompter la technique. Voici les trois plus grands défis que nous avons relevés :
1. Précision GPS : le combat contre les “points fous”
L’un des obstacles majeurs a été le comportement des appareils que nous avions à disposition (des tablettes) et notamment la précision de la géolocalisation. Lors de nos tests, nous avons remarqué que le GPS de certaines tablettes pouvait parfois être capricieux, plaçant l’utilisateur à plusieurs mètres de sa position réelle. Pour éviter que le tracé de la marche ne ressemble à un gribouillage, nous avons dû mettre en place un système de “filtrage” : l’application n’enregistre un nouveau point que si l’utilisateur s’est déplacé d’au moins 10 mètres et ne prend pas de point s’il y a plus de 30 mètres entre chaque point, dans quel cas ce serait une erreur de position. Cela permet de gommer les petites erreurs et de garder une carte lisible.
2. La “guerre des blocs” et la performance
Plus une application devient riche en fonctionnalités, plus elle devient lourde à gérer. Avec plus de 1100 blocs logiques, notre espace de travail commençait à subir des ralentissements et même des “blocs invisibles” qui disparaissaient de l’écran! Pour sauver l’application, nous avons dû optimiser notre code : simplifier les instructions, utiliser des boucles intelligentes et réduire la redondance pour que tout reste fluide sur les tablettes des élèves.
Sortie scolaire et avis des enfants
Enfin est venu le 12 mai 2026, jour du test grandeur nature de l’application ! Nous avons réalisé une sortie avec une cinquantaine d’élèves de CM1/CM2 de l’école primaire Robert Desnos et une cinquantaine d’étudiants de l’institut agro. Le rôle de ces derniers était de concevoir les itinéraires et de détailler les points historiques avec les enfants tout au long du parcours. Lors de la sortie, nous nous sommes tous répartis en 3 grands groupes avec chacun un itinéraire propre pour faire le trajet de l’institut agro à l’école R. Desnos : un par l’étang st Nicolas (groupe de Clément, 3100m), un par l’avenue notre dame du lac (groupe d’Elvin, 2100m) et le dernier par l’avenue Patton (Niels, 2600m). Après les tests que nous avions réalisés au préalable, nous avions 11 tablettes avec une localisation fonctionnelle que nous avons donc réparties dans les trois groupes. Toutes ont très bien fonctionnées et aucun bug n’a été à signaler au cours de la sortie ce qui est une grande satisfaction et un réel aboutissement.
Les étudiants, professeurs ainsi que les enfants ont apprécié le moment et l’application bien que certains de ces derniers se disaient un peu fatigués de l’effort physique! Ils ont néanmoins “aimé la sortie et l’application” et eu le sentiment d’avoir appris/revu des choses ce qui étaient notre objectif. Nous sommes donc très heureux avoir conclu le projet de cette manière et avec de tels avis !
Sortie scolaire du 12 mai 2026, aboutissement du projet.
Conclusion et pistes d’améliorations
Ce projet a été pour nous bien plus qu’un simple exercice de programmation. En développant cette application, nous avons voulu prouver que la technologie, loin de nous isoler, peut devenir un formidable levier pour explorer notre environnement réel et comprendre la complexité de notre planète. Voir l’histoire de la Terre défiler sous nos pas transforme une simple balade en une expérience marquante et concrète.
Et après ?
Si notre “machine à remonter le temps” est aujourd’hui parfaitement fonctionnelle, nous imaginons déjà de nombreuses évolutions. Pourquoi ne pas intégrer des quiz interactifs pour tester les connaissances des apprentis géologues à chaque étape ?
Une chose est sûre : ce voyage à travers les millénaires ne fait que commencer !
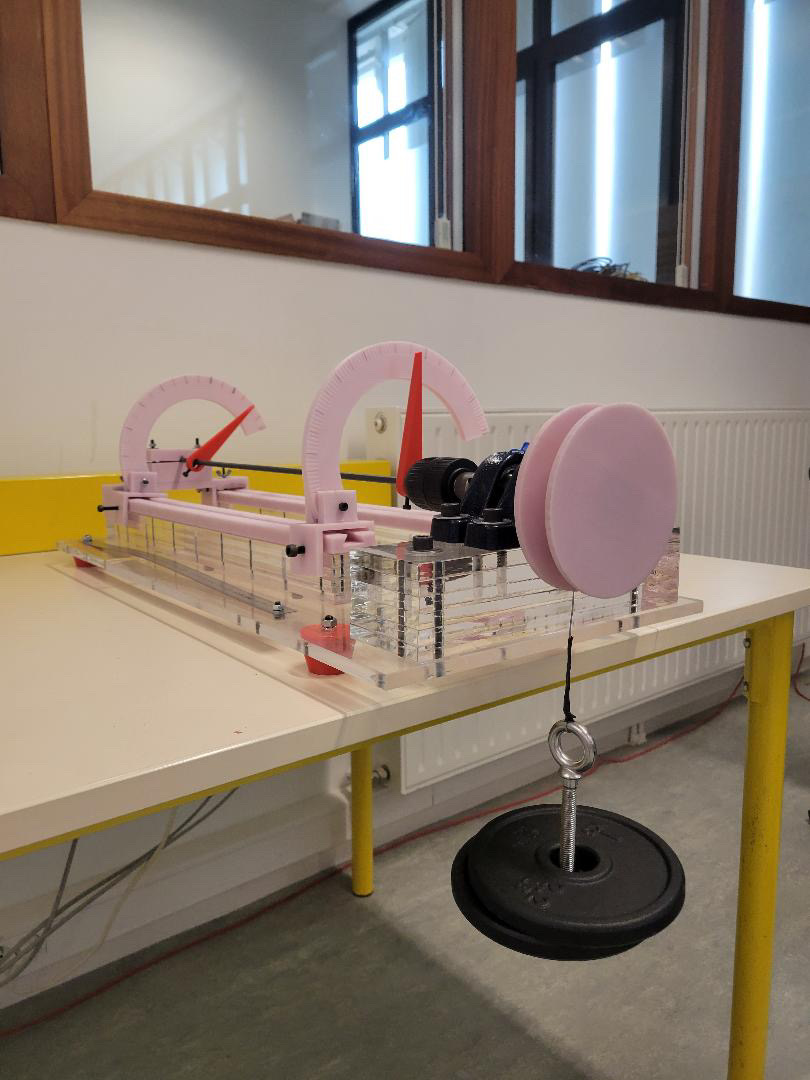
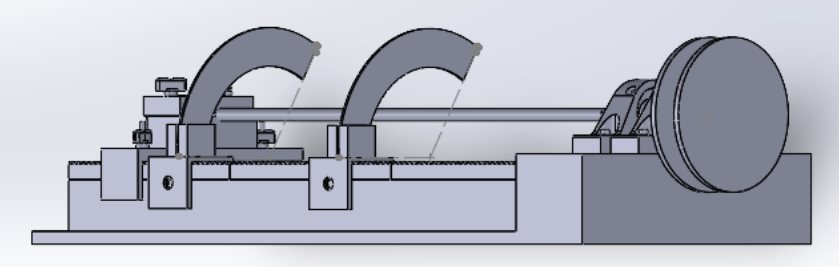
Vue d’ensemble du banc de torsion finalisé, avec le châssis en Plexiglas, la poulie, le mandrin et le poids suspendu. Crédit photo : Raphaël Launay, Eliot Vignot, Antoine Dubois
Pourquoi ce projet ?
Imaginez que vous concevez un pont, un arbre de transmission d’une voiture, ou une éolienne. Tous ces systèmes se tordent sous l’effet des forces qu’ils subissent. Avant de les fabriquer, il faut s’assurer que les matériaux choisis peuvent résister à ces forces. C’est exactement le problème que nous avons voulu résoudre : construire une machine capable de tordre un barreau de matière et de mesurer à quel point il résiste. Cette machine s’appelle un banc de torsion.
Dans les industries mécaniques (automobile, aéronautique, bâtiment…), on utilise des machines professionnelles très coûteuses pour réaliser ces tests. Notre défi ? Concevoir une version pédagogique, fiable et polyvalente. Ce banc servirait ensuite pour que les étudiants de Polytech Angers puissent apprendre concrètement la résistance des matériaux.
Le principe en deux phrases
On immobilise une extrémité d’une éprouvette cylindrique pendant que l’on applique un couple de rotation à l’autre. La mesure précise de l’angle de déformation ainsi obtenu permet de calculer le module de Coulomb G, qui définit la rigidité du matériau testé.
“En résistance des matériaux, le module de cisaillement ou module de Coulomb, est une grandeur physique intrinsèque à chaque matériau et qui intervient dans la caractérisation des déformations causées par des efforts de cisaillement.”
Source : Wikipédia
Comment ça fonctionne ?
Avant de se lancer dans la construction, il fallait comprendre la physique du phénomène. La torsion, c’est la déformation que subit un objet quand on lui applique un couple (l’effet de rotation d’une force sur un élément). C’est comme si vous essayiez d’essorer une serviette en tenant une extrémité et en faisant tourner l’autre. Vous créez de la torsion.
Pour comparer les comportements, nous avons sélectionné trois matériaux aux rigidités très différentes :
Le PVC : un plastique courant, relativement souple
Le Plexiglas : un plastique rigide et transparent
L’aluminium : un métal léger, beaucoup plus rigide que les deux plastiques
Nos choix de conception
Le châssis en Plexiglas
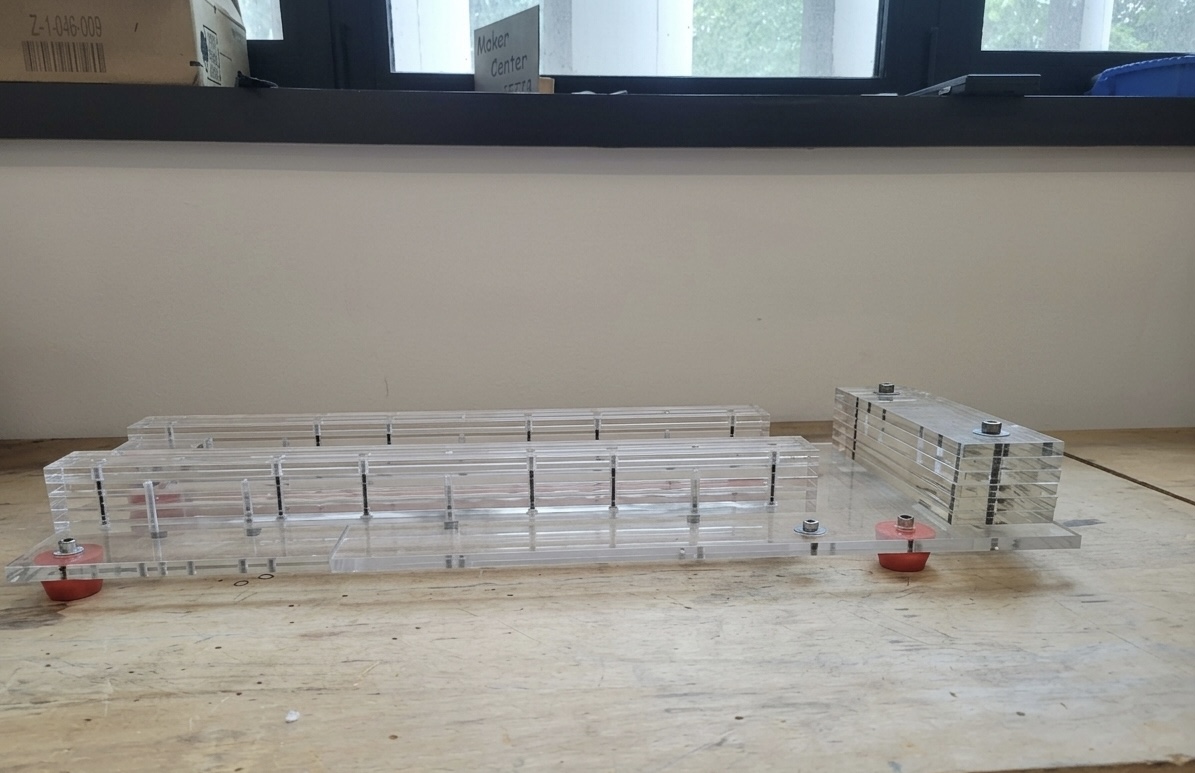
Dès le début, nous avons écarté le bois pour le châssis. Le bois est un matériau anisotrope : ses propriétés mécaniques varient selon l’orientation de ses fibres, ce qui aurait pu fausser nos mesures. Nous avons préféré des plaques de Plexiglas de 50 × 50 cm et 10 mm d’épaisseur, découpées au laser dans le FabLab de l’école. Ce matériau homogène et rigide est idéal pour un châssis robuste.
Châssis en Plexiglas au FabLab de Polytech Angers. Crédit photo : Raphaël Launay, Eliot Vignot, Antoine Dubois
Tenir l’éprouvette : l’idée du mandrin de perceuse
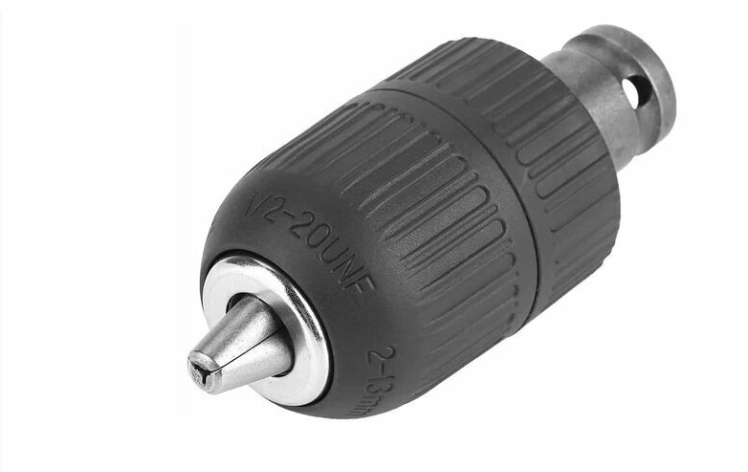
C’est le problème central du projet : comment tenir l’éprouvette d’un côté assez fermement pour qu’elle ne glisse pas, tout en lui permettant de tourner librement de l’autre côté ? Après quelques discussions avec M. Kachit, nous nous sommes orientés vers un mandrin de perceuse. Le mandrin, c’est la partie d’une perceuse qui tient le foret. Il possède un système de trois mâchoires qui se resserrent de façon concentrique pour n’importe quel diamètre. C’est la solution parfaite pour nos éprouvettes de différentes tailles.
Mandrin à base carré choisis. Crédit photo : ManoMano.fr
Appliquer le couple : la poulie et les poids
Pour créer le couple de torsion, on a choisi une solution simple : des poids de musculation (0,5 kg et 1 kg) suspendus à un câble enroulé autour d’une poulie. Le poids tire vers le bas, le câble fait tourner la poulie, et la poulie fait tourner l’éprouvette. La formule est :
Mt = F × Rp = m × g × Rp Mt : moment de torsion (Nm) · m : masse (kg) · g : 9,81 m/s² · Rp : rayon de la poulie (m)
Bloquer l’éprouvette : les mâchoires fixes
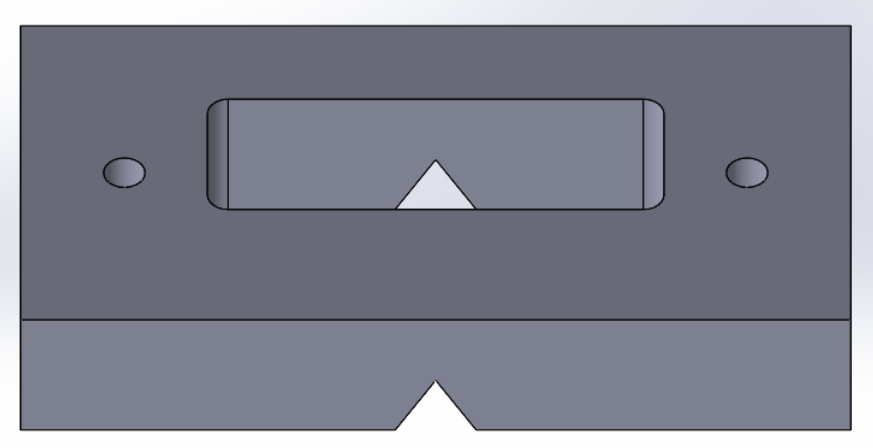
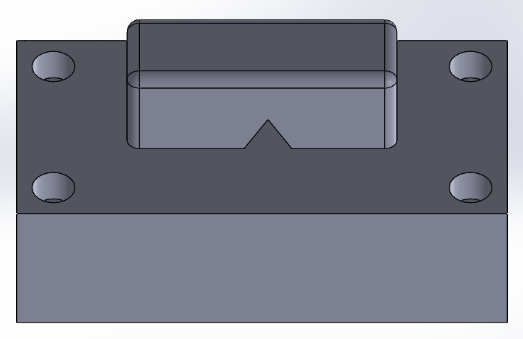
À l’opposé du mandrin, l’autre extrémité de l’éprouvette doit être complètement immobilisée. Pour cela, nous avons conçu et imprimé un système de deux mâchoires. Une partie inférieure plane et une partie supérieure avec un logement triangulaire à 60°. Cette forme s’adapte à n’importe quel diamètre d’éprouvette tout en empêchant la rotation.
Mâchoire supérieure sur SolidWorks. Crédit : Raphaël Launay, Eliot Vignot, Antoine DuboisMâchoire inférieure sur SolidWorks. Crédit : Raphaël Launay, Eliot Vignot, Antoine Dubois
Le réglage en longueur : les crémaillères
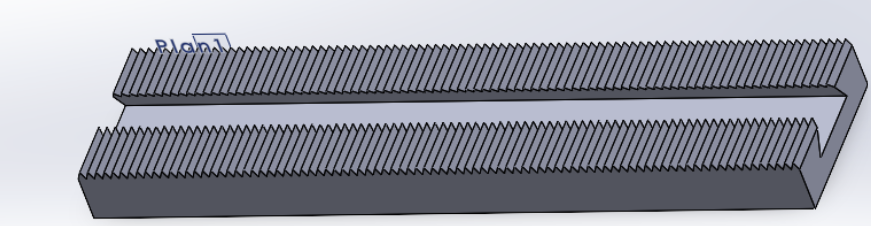
Notre banc devait s’adapter à des éprouvettes de longueurs variées (jusqu’à 50 cm selon le cahier des charges). On a donc conçu un système de crémaillères permettant de déplacer le support fixe le long du châssis. Cette idée est directement inspirée des cales de pieds en aviron, un sport pratiqué par l’un d’entre nous. Les rails crantés ont été modélisés sous SolidWorks puis imprimés en 3D, avec des crans espacés de 2 mm pour une précision maximale.
Rails crantés imprimés sur SolidWorks, inspirés des cales de pieds d’aviron. Crédit : Raphaël Launay, Eliot Vignot, Antoine DuboisModèle SolidWorks du banc terminé. Crédit : Raphaël Launay, Eliot Vignot, Antoine Dubois
Le dilemme technique
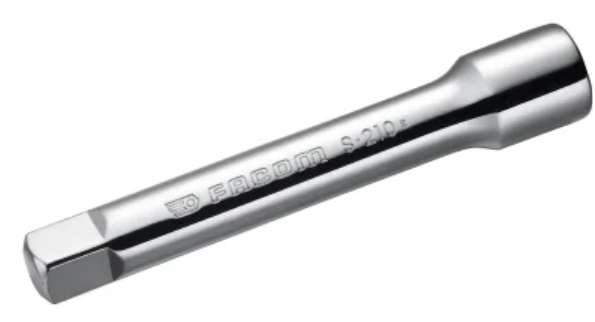
Tout ne s’est pas passé comme prévu. Durant notre phase d’étude et de commande de pièces, nous avons fait face à un vrai dilemme. Nous avions choisi une rallonge de clé à cliquet faisant exactement 16,5 mm de diamètre pour relier le mandrin à notre poulie. C’était la solution parfaite sur le papier.
La rallonge de clé à cliquet détournée comme axe de transmission. Crédit : rs-online.com
Problème : aucun palier standard ne correspond à cette cote. Deux options s’offraient à nous :
Palier de 17 mm (trop grand) : un jeu de 0,5 mm entre la rallonge et le palier, suffisant pour créer des vibrations et fausser la lecture de l’angle.
Palier de 16 mm (montage serré) : impose de poncer légèrement la pièce, mais l’effet de serrage garantit zéro jeu mécanique et donc des mesures fiables.
Nous avons finalement opté pour la solution du palier de 16 mm. Elle a nécessité un peu d’huile de coude pour poncer 0,5 mm d’acier, mais nous a permis d’obtenir un résultat plus que satisfaisant.
Les résultats
Après la fabrication, place aux tests ! On a appliqué un couple de 1,2 Nm sur des éprouvettes de petit diamètre (5–6 mm) en PVC, Plexiglas et aluminium. Puis on a mesuré l’angle de torsion avec nos rapporteurs imprimés en 3D. Voici les résultats obtenus, comparés aux valeurs scientifiques théoriques :
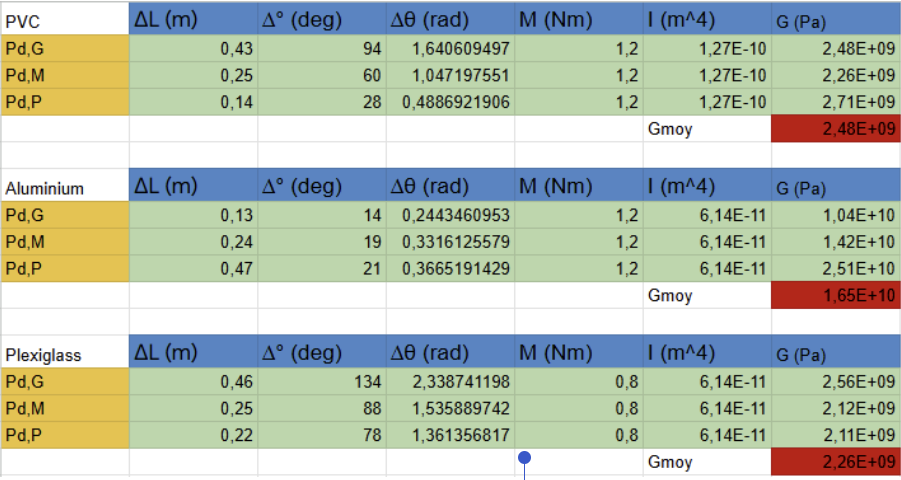
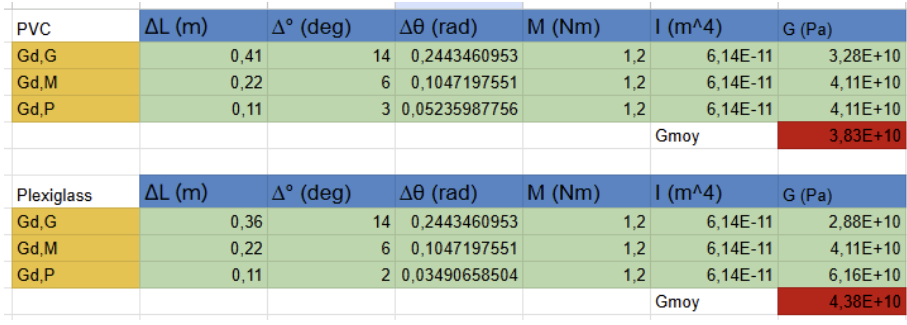
Tableau 1 : Résultats pour les éprouvettes de petit diamètre (Pd : 5 mm). G, M, P = grande, moyenne et petite longueur. Crédit : Raphaël Launay, Eliot Vignot, Antoine DuboisTableau 2 : Résultats pour les éprouvettes de grand diamètre (Gd : 10 mm). Crédit : Raphaël Launay, Eliot Vignot, Antoine Dubois
Les petits diamètres
Le Plexiglas, notre meilleur résultat. Avec une moyenne expérimentale de 2,26 GPa pour une valeur théorique d’environ 1,7 GPa, l’ordre de grandeur est respecté. Pour un banc d’essai pédagogique fabriqué avec nos moyens, cette précision est tout à fait acceptable.
Le PVC (dans la norme). Théoriquement situé entre 1 et 1,5 GPa, notre banc affiche 2,48 GPa. C’est une valeur légèrement surestimée, mais qui reste cohérente.
L’aluminium. On attendait 26 GPa, on a trouvé 16,5 GPa. L’aluminium est trop rigide pour notre banc avec le couple que nous appliquons. De ce fait, même avec nos charges maximales, la tige ne s’est tordue que de 14° à 21°. Pour des angles si petits, la moindre imprécision lors de la lecture sur nos rapporteurs impacte énormément le calcul final.
Les grands diamètres
Sur les éprouvettes de 10 mm, on a obtenu des modules de 38 GPa pour le PVC et 43 GPa pour le Plexiglas. Cela voudrait dire que nos plastiques seraient plus rigides que du titane, ce qui est impossible. Cela s’explique par le fait que le moment quadratique I = πd⁴/32 évolue avec la puissance 4 du diamètre. Et, en doublant le diamètre, la rigidité de l’éprouvette est donc multipliée par 16. Résultat : l’éprouvette ne se tord presque pas. C’est le châssis en Plexiglas et les mâchoires en PLA qui se déforment à sa place.
Axes d’amélioration possibles
Fiabiliser l’encastrement des éprouvettes pour supprimer les micro-glissements.
Renforcer le châssis pour tester des éprouvettes plus rigides.
Remplacer nos rapporteurs imprimés en 3D par un capteur d’angle numérique pour des mesures plus précises.
Le mot de la fin
Cette centaine d’heures passées sur ce projet est pour nous l’aboutissement de notre PEIP. Il nous a permis de mettre en application les connaissances acquises durant ces deux années, et nous sommes fiers d’avoir pu créer ce prototype fonctionnel. Ce projet a été extrêmement formateur avec des défis techniques, de l’ingéniosité de la persévérance et bien sûr du travail d’équipe.
Nous adressons un grand merci à Monsieur Maxime Kachit, notre tuteur, qui nous a suivis et conseillés avec bienveillance tout au long de cette réalisation. En espérant que vous ayez apprécié découvrir notre projet à travers la lecture de cet article !
Bonjour tout le monde, nous sommes Morgane et Pauline. Comme projet de deuxième année, nous nous sommes intéressées à l’usage thérapeutique de la Réalité Virtuelle (VR). Ce projet est donc centré sur différentes peurs assez communes, l’arachnophobie, la peur du noir, le vertige, la claustrophobie et la thalassophobie. Le but de ces thérapies est de désensibiliser la personne phobique en l’habituant petit à petit à l’objet ou l’environnement de la peur.
Comment on a fait ? Tout d’abord, pour créer l’environnement de jeu, on a utilisé Unity, c’est-à-dire un moteur de création de jeux qui est très utilisé par les amateurs notamment car il offre une version gratuite, tout en offrant la possibilité de créer des jeux 2D, 3D et VR. Ici, nous nous intéresserons principalement à la VR puisque notre univers, vous allez le vivre pleinement grâce aux casques Meta XR ainsi que deux manettes qui vous permettront de vous déplacer et interagir avec l’environnement. Pour ce qui est de cet environnement, il est lui articulé grâce à des scripts rédigés en C#, qui vous permettront de voyager mais aussi d’affronter toutes les peurs que nous avons intégrées.
Laissez nous donc vous faire la visite guidée de ce magnifique projet. Alors, branchez vos casque VR et c’est parti !
Visuel de la scène Menu
Quand le programme s’allume, vous vous retrouvez devant un menu. Pour le bien de cette visite, nous allons choisir l’option medley qui va nous permettre de traverser toutes les peurs les unes à la suite des autres. Alors cliquons. La magie derrière ce mode est très simple. Vous arriverez donc une nouvelle scène, vide, mais vous n’en saurez rien puisqu’elle ne sert qu’à une chose, vous faire voyager d’environnement en environnement. Le tout en ayant une liste des différentes scènes que vous allez visiter et, en prenant en compte celle dont vous sortez, vous envoyant vers la suivante.
L’Arachnophobie — Peur des Araignées
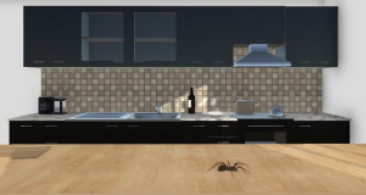
Première étape de notre voyage, la cuisine. C’est la première scène du projet et la base de tout notre travail après. Cette scène n’est pas de nous mais de notre professeur référent. Ici, nous nous retrouvons face à un comptoir de cuisine avec une charmante araignée. Elle bouge toute seule sur le comptoir grâce à un petit script. Vous pouvez l’attraper avec les manettes, l’approcher de vous ou la lancer très loin, c’est comme il vous plaît. Maintenant qu’on a bien joué avec l’araignée, attendons un peu jusqu’à ce que le bouton de sortie apparaisse.
Visuel de la scène cuisine avec l’araignée
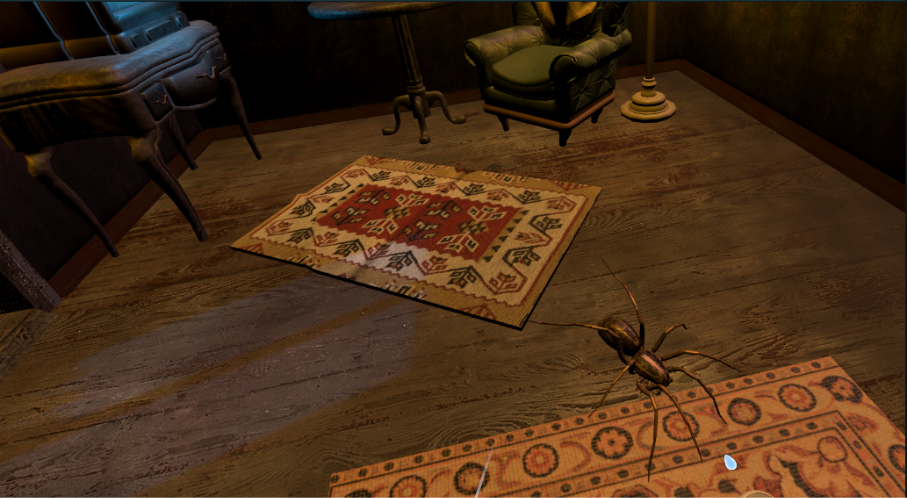
Maintenant, vous vous retrouvez dans un vieux salon, comme vous l’indique la télé cathodique face à vous et le téléphone fixe dans l’entrée, sur le côté. Ici, pareil, l’araignée vous fait face sur la table entre la télé et le fauteuil. Manipulez la comme vous le voulez ou regardez la faire sa petite vie et attendons que le bouton apparaisse pour passer à la peur suivante.
Araignée en mouvement dans la scène maison
La Nyctophobie — Peur du Noir
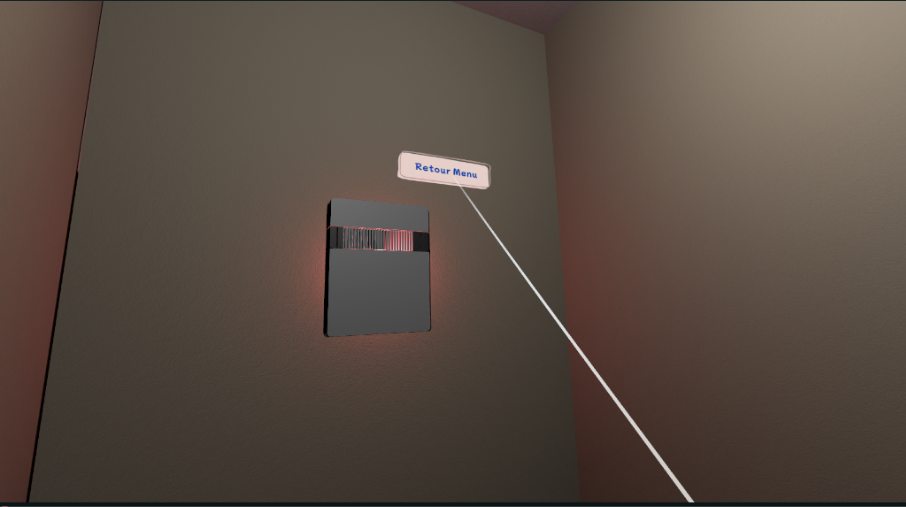
Ici, prenez votre temps pour vous habituer à la luminosité des lieux car effectivement, il fait très noir. Ensuite naviguez dans cet appartement jusqu’à atteindre le compteur électrique au fond du couloir. Interagissez avec à l’aide de la manette pour remettre le courant en route puis cliquez sur le bouton qui est apparu.
Interaction avec le bouton dans la scène de la peur du noir
L’Acrophobie — Peur des Hauteurs
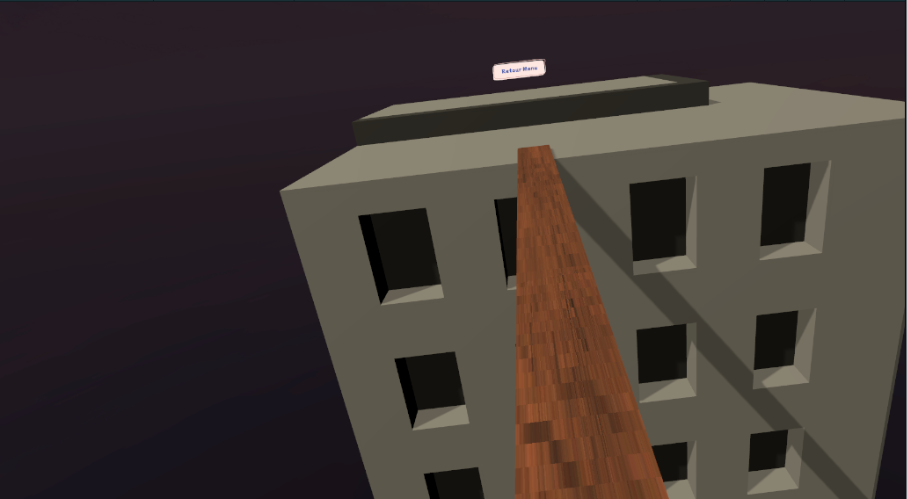
Pour cette nouvelle étape, un conseil : ne regardez pas en bas ! La chute n’en sera que plus probable. En effet, ici vous allez affronter l’acrophobie, plus communément appelée le vertige. Vous êtes donc sur le toit d’un immeuble, devant vous, 2 choses, tout droit devant : le bouton de sortie, il est là, sur le toit de l’immeuble d’en face, à une dizaine de mètres, il n’attend que votre clic mais le problème est la deuxième chose devant vous : le vide. Enfin pas tout à fait, plutôt une route à plusieurs dizaines de mètres en contrebas, vous ne les voyez pas mais vous entendez les voitures passer. Votre seul moyen de ne pas finir écrasé/e sur cette route ? Une planche, fine, reliant les deux immeubles entre eux. Vous l’avez compris, vous allez devoir marcher sur cette planche pour atteindre le bouton de sortie. Mais rassurez-vous, la chute est ici bien moins violente que dans la vie. Ici, nous avons plutôt choisi de vous faire revivre le supplice jusqu’à ce que vous atteigniez la sortie. Pour cela, c’est simple, à la moindre collision avec la route en contrebas, le script qui y est attaché rechargera la scène depuis le début, vous reviendrez donc à votre position initiale, le bouton de sortie devant vos yeux. Comme on vous l’a dit, pour sortir de là : vous n’avez qu’à marcher. La difficulté de la tâche ne dépend que de vous. Cependant, une fois de l’autre côté, vous pouvez passer à la suite.
Visuel de la scène vertige
La Claustrophie — Peur des espaces clos
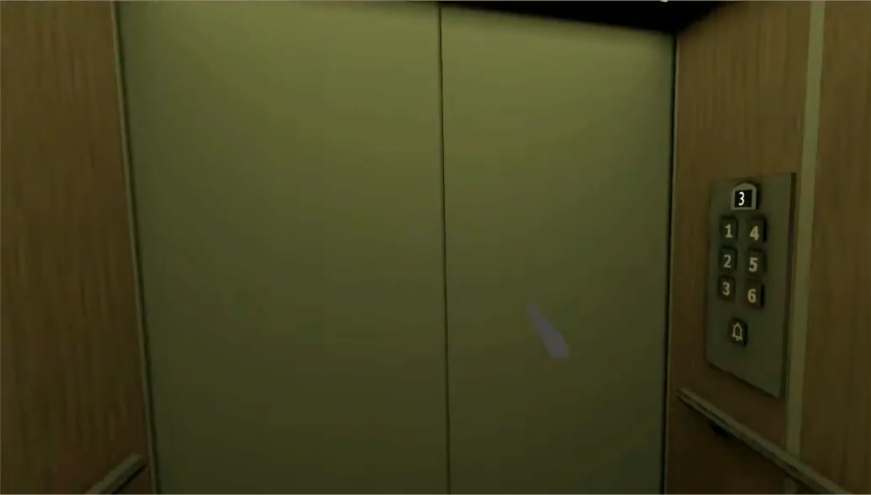
Avant-dernière étape du voyage : la claustrophobie ou la peur des espaces clos. Pour l’observer, rien de mieux que de prendre l’ascenseur. Vous vous retrouvez donc debout, seul/e face à des boutons et libre à vous de choisir la durée du voyage. Si vous êtes confiant sur votre résistance, appuyez sur le 6 ou alors vous êtes moins confiant/e et préférez appuyez sur le 1. La différence vous nous demanderez ? On a associé un script à chaque bouton qui fait varier le temps de montée : 20 secondes par étage. Mais ne vous en faites pas, que vous appréciez ou nous ce trajet, une petite musique choisie aléatoirement parmi les deux que nous avons programmées vous accompagnera et un *ding* vous signalera la fin du supplice. Quoiqu’il en soit, une fois en haut, vous pourrez appuyer sur le bouton pour passer à l’étape suivante.
Visuel de la scène ascenseur
La Thalassophobie — Peur des étendues marines
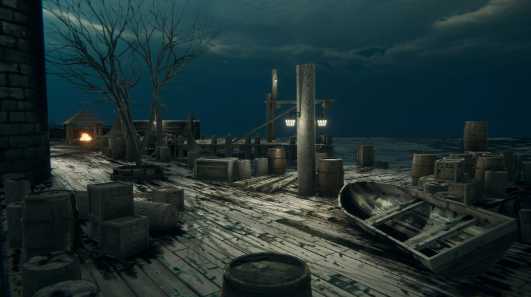
Pour finir dans ce “voyage au travers des peurs, vous allez pouvoir affronter la thalassophobie : la peur des grandes étendues marines. Nous vous accueillons donc dans notre port maritime, libre à vous de vous balader sur les quais, de faire le tour de l’avant-poste ou de vous réchauffer près du feu de camp mais, si vous voulez sortir de là, il faudra vous jeter à l’eau… littéralement. Et oui, si votre petite balade vous a plu, il faudra inévitablement la terminer en vous jetant dans la mer. En effet, c’est à condition que la mer détecte une collision avec le joueur que le script qui y est attaché puisse faire apparaître le bouton de sortie juste devant vos yeux.
Visuel de la scène thalassophobie
Vous voilà sortis/es de notre projet. Personnellement, nous trouvons que même si l’aspect thérapeutique a été un peu perdu pendant le développement, l’ensemble est assez complet et ludique. Nous en sommes fières et nous espérons que vous avez apprécié votre voyage.
Nous sommes trois étudiants de deuxième année à l’école d’ingénieurs Polytech Angers. Dans le cadre de notre formation, nous avons réalisé un projet, celui de créer, en intégralité, un trophée à partir notamment de matières naturelles. Ce trophée a pour but de projeter plusieurs images sur des murs à l’aide de LED à l’intérieur de celui-ci.
Ce trophée sera offert à la meilleure réalisation lors d’un festival de court-métrage. Ce festival créé par Valérie Billaudeau et porté par l’ESS* (Économie Sociale et Solidaire) a pour but de valoriser les talents émergents.
*Qu’est ce que l’ESS ?
L’économie sociale et solidaire (ESS) est une forme alternative d’entreprise et de développement économique qui place l’homme, la solidarité et l’environnement au cœur de ses priorités, plutôt que la recherche du profit à tout prix.
1. Entre Désaccord et confirmation
Dans un premier temps, il nous fallait faire un “BrainStorming” et faire des recherches sur des récompenses de ce type déjà existantes. Nous avons abordé plusieurs aspects: la forme du trophée, les matériaux à utiliser, les images à projeter, … Pendant ces séances, nous nous sommes souvent retrouvés en désaccord. Parfois nous avions une même idée, mais cela ne correspondait pas au cahier des charges. Finalement nous sommes parvenus à cette conclusion:
la forme du trophée: prisme à base triangulaire
les matériaux: du contre-plaqué, du plexiglas et un peu de plastique
les images projetées: une fleur d’un côté (amaryllis) et d’un autre côté un clap de cinéma
méthode utilisée pour la fleur: plexiglas gravé
méthode utilisée pour le clap: des petits morceaux du clap à une distance différente de la source lumineuse
2. Conception du trophée
A.L’aspect Général
Pour pouvoir fabriquer un trophée fonctionnel, il nous a fallu concevoir son aspect général. Le trophée est un prisme à base triangulaire en contre-plaqué. Pour ne pas laisser le bois trop brut nous avons choisi de le vernir. Aussi, le prisme doit à la fois être assez spacieux pour y intégrer l’électronique de contrôle des LED mais aussi assez fin et léger pour être saisi à une main.
Avec l’aide du logiciel SolidWorks (un logiciel de conception 3D), nous avons modélisé les différentes faces du prisme. Les faces latérales sont des rectangles de dimensions 30×11 cm² et la base est un triangle équilatéral de 11cm de coté.
B. LA méthode D’Assemblage
Nous avons maintenant les 5 faces de notre polygone. Plusieurs méthodes d’assemblage sont disponibles. Seulement, l’usage de colles d’origines diverses ne convenait pas au cahier des charges. En effet il fallait que le trophée soit le plus écologique possible dans sa réalisation.
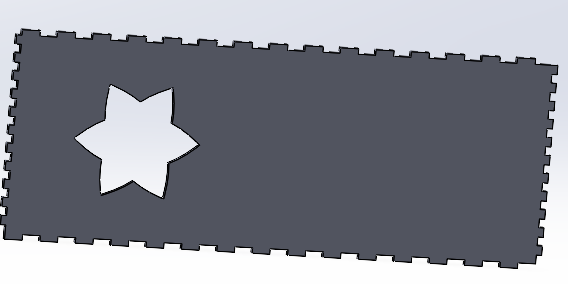
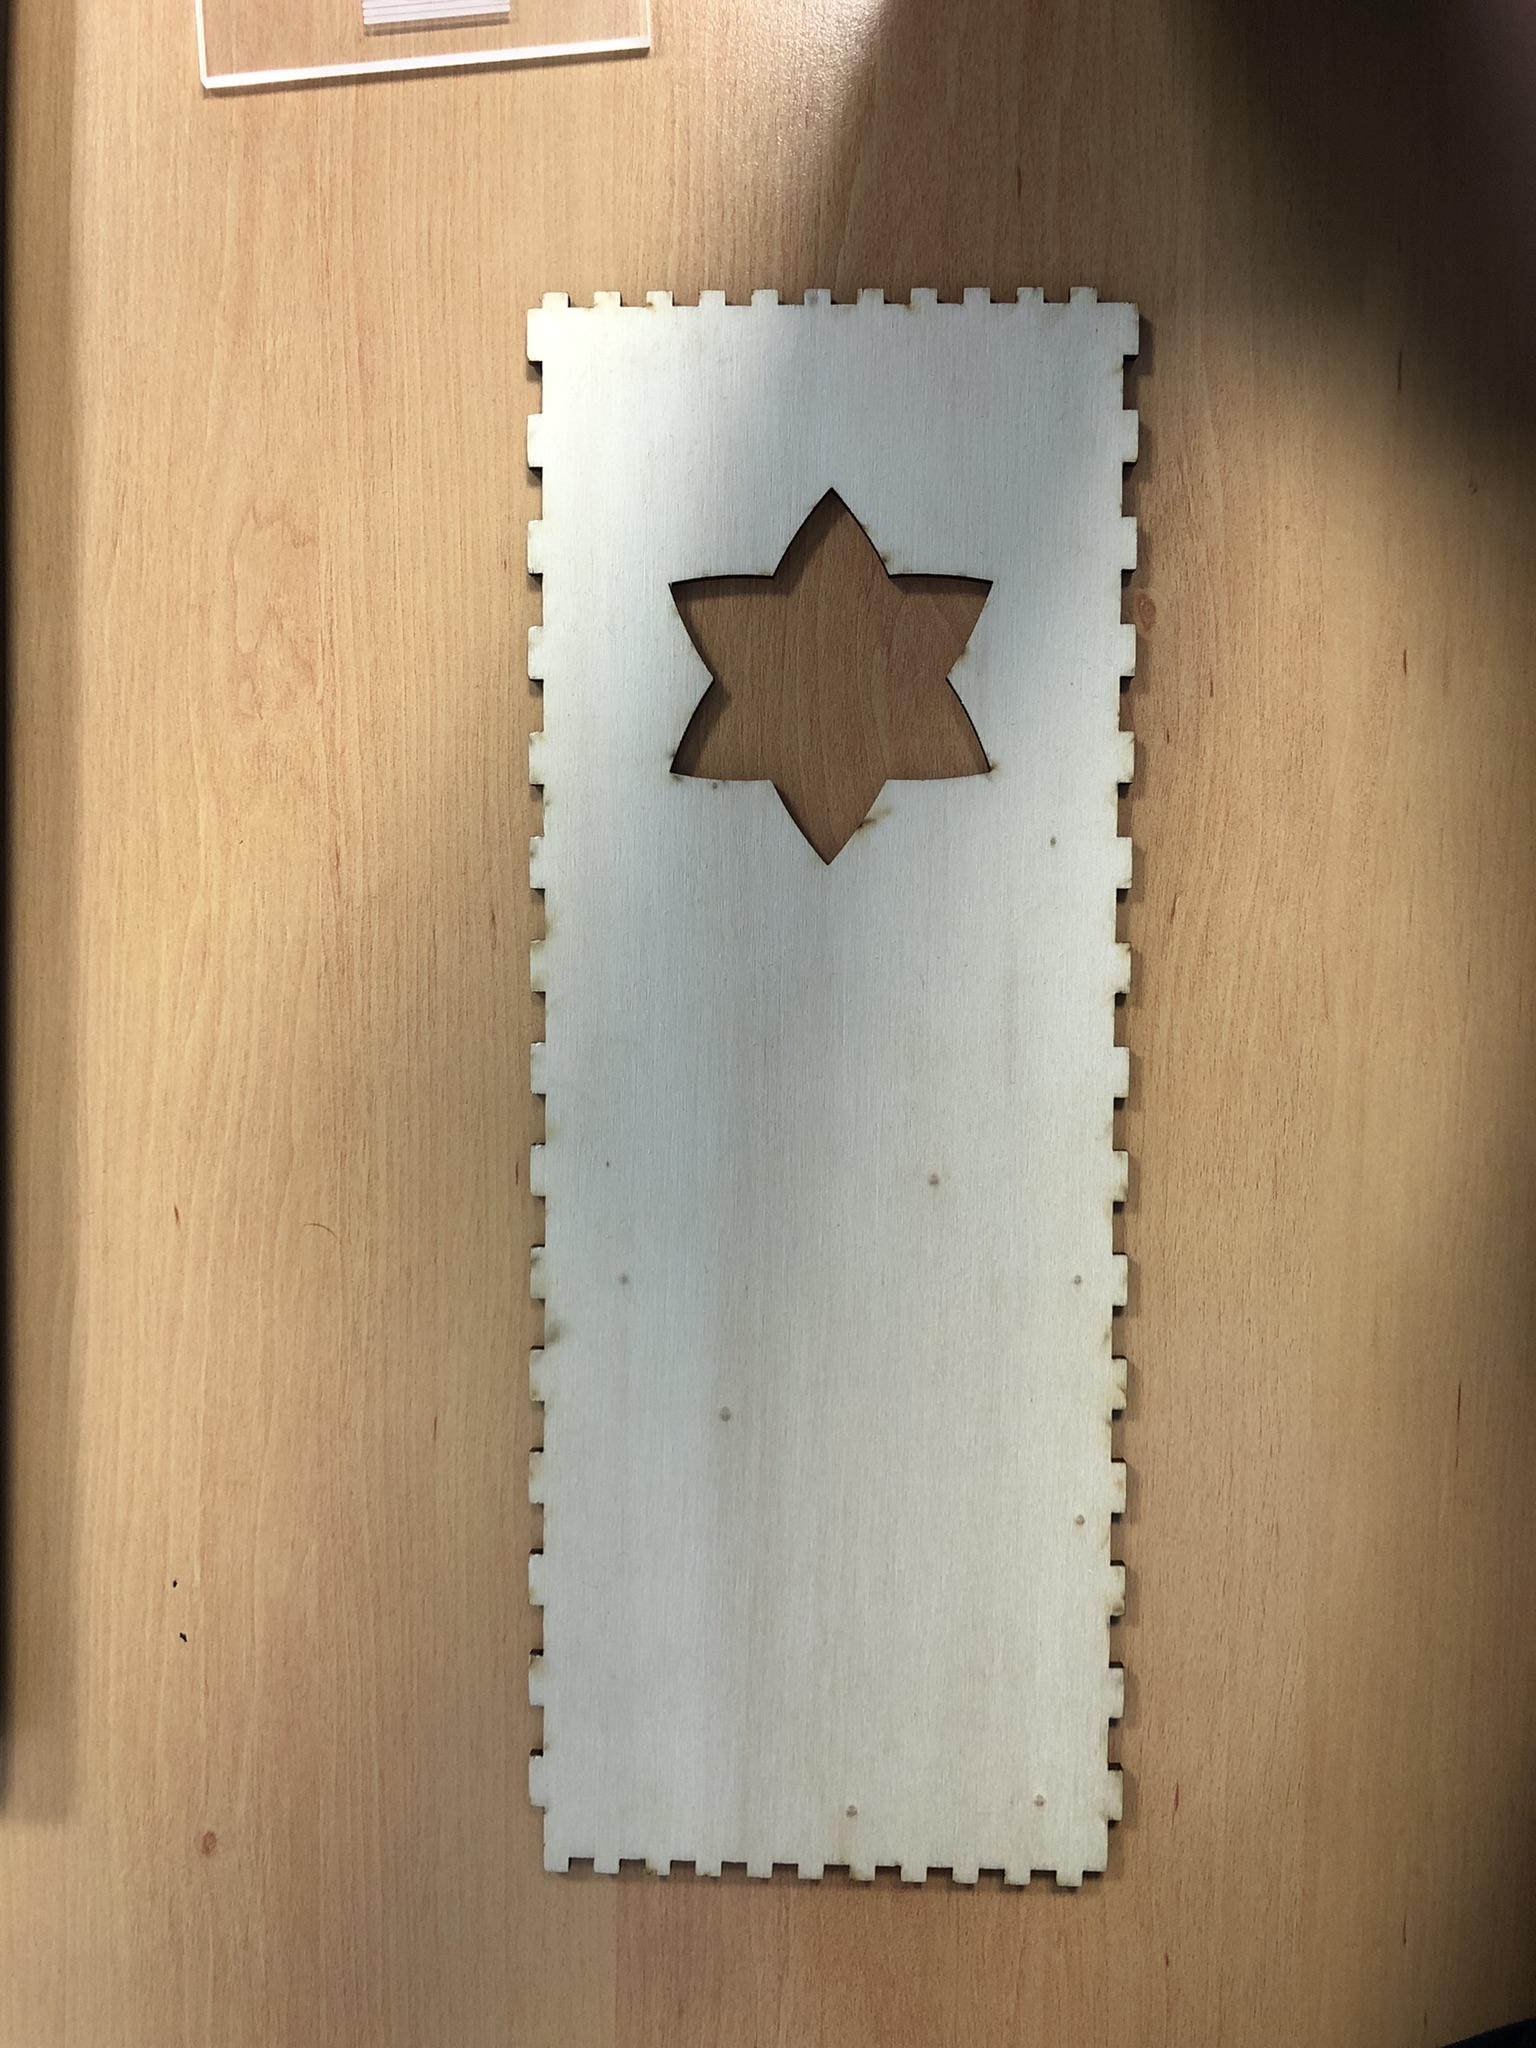
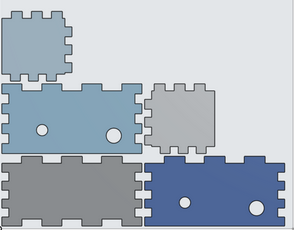
La découpe des pièces est réalisée par une découpeuse laser qui nous offre une option supplémentaire pour l’assemblage. Nous avons ajouté sur nos pièces 3D des créneaux, ceux-ci en s’assemblant garantissent la tenue du polygone. Cependant, il est important de dimensionner les créneaux un peu plus grand que l’espace dans lequel ils s’insèrent. Ainsi, nous serrons les pièces et rendons la structure plus résistante.
Figure 1
C. Les images Projetées
Les plans réalisés, nous avons pu réfléchir aux différentes images qui seront projetées ; une fleur représentant la nature, élément central de la transition écologique et un clap représentant le cinéma.
1. La fleur
Tout d’abord, il nous fallait choisir une espèce de fleur qui ait du sens et un lien avec la récompense. Nous avons utilisé le langage des fleurs* pour choisir une fleur caractérisant la meilleure réalisation. Nous avons finalement choisi la fleur d’Amaryllis qui symbolise le succès et le triomphe.
*Le langage des fleurs
Diverses cultures accordent au langage des fleurs une symbolique particulière en donnant une signification précise à chaque fleur. Ces significations évoluent au cours du temps et ne sont pas les mêmes selon les civilisations, les groupes sociaux et les individus. Elles relèvent de codifications culturelles variées et parfois polysémiques, donc potentiellement ambigües.
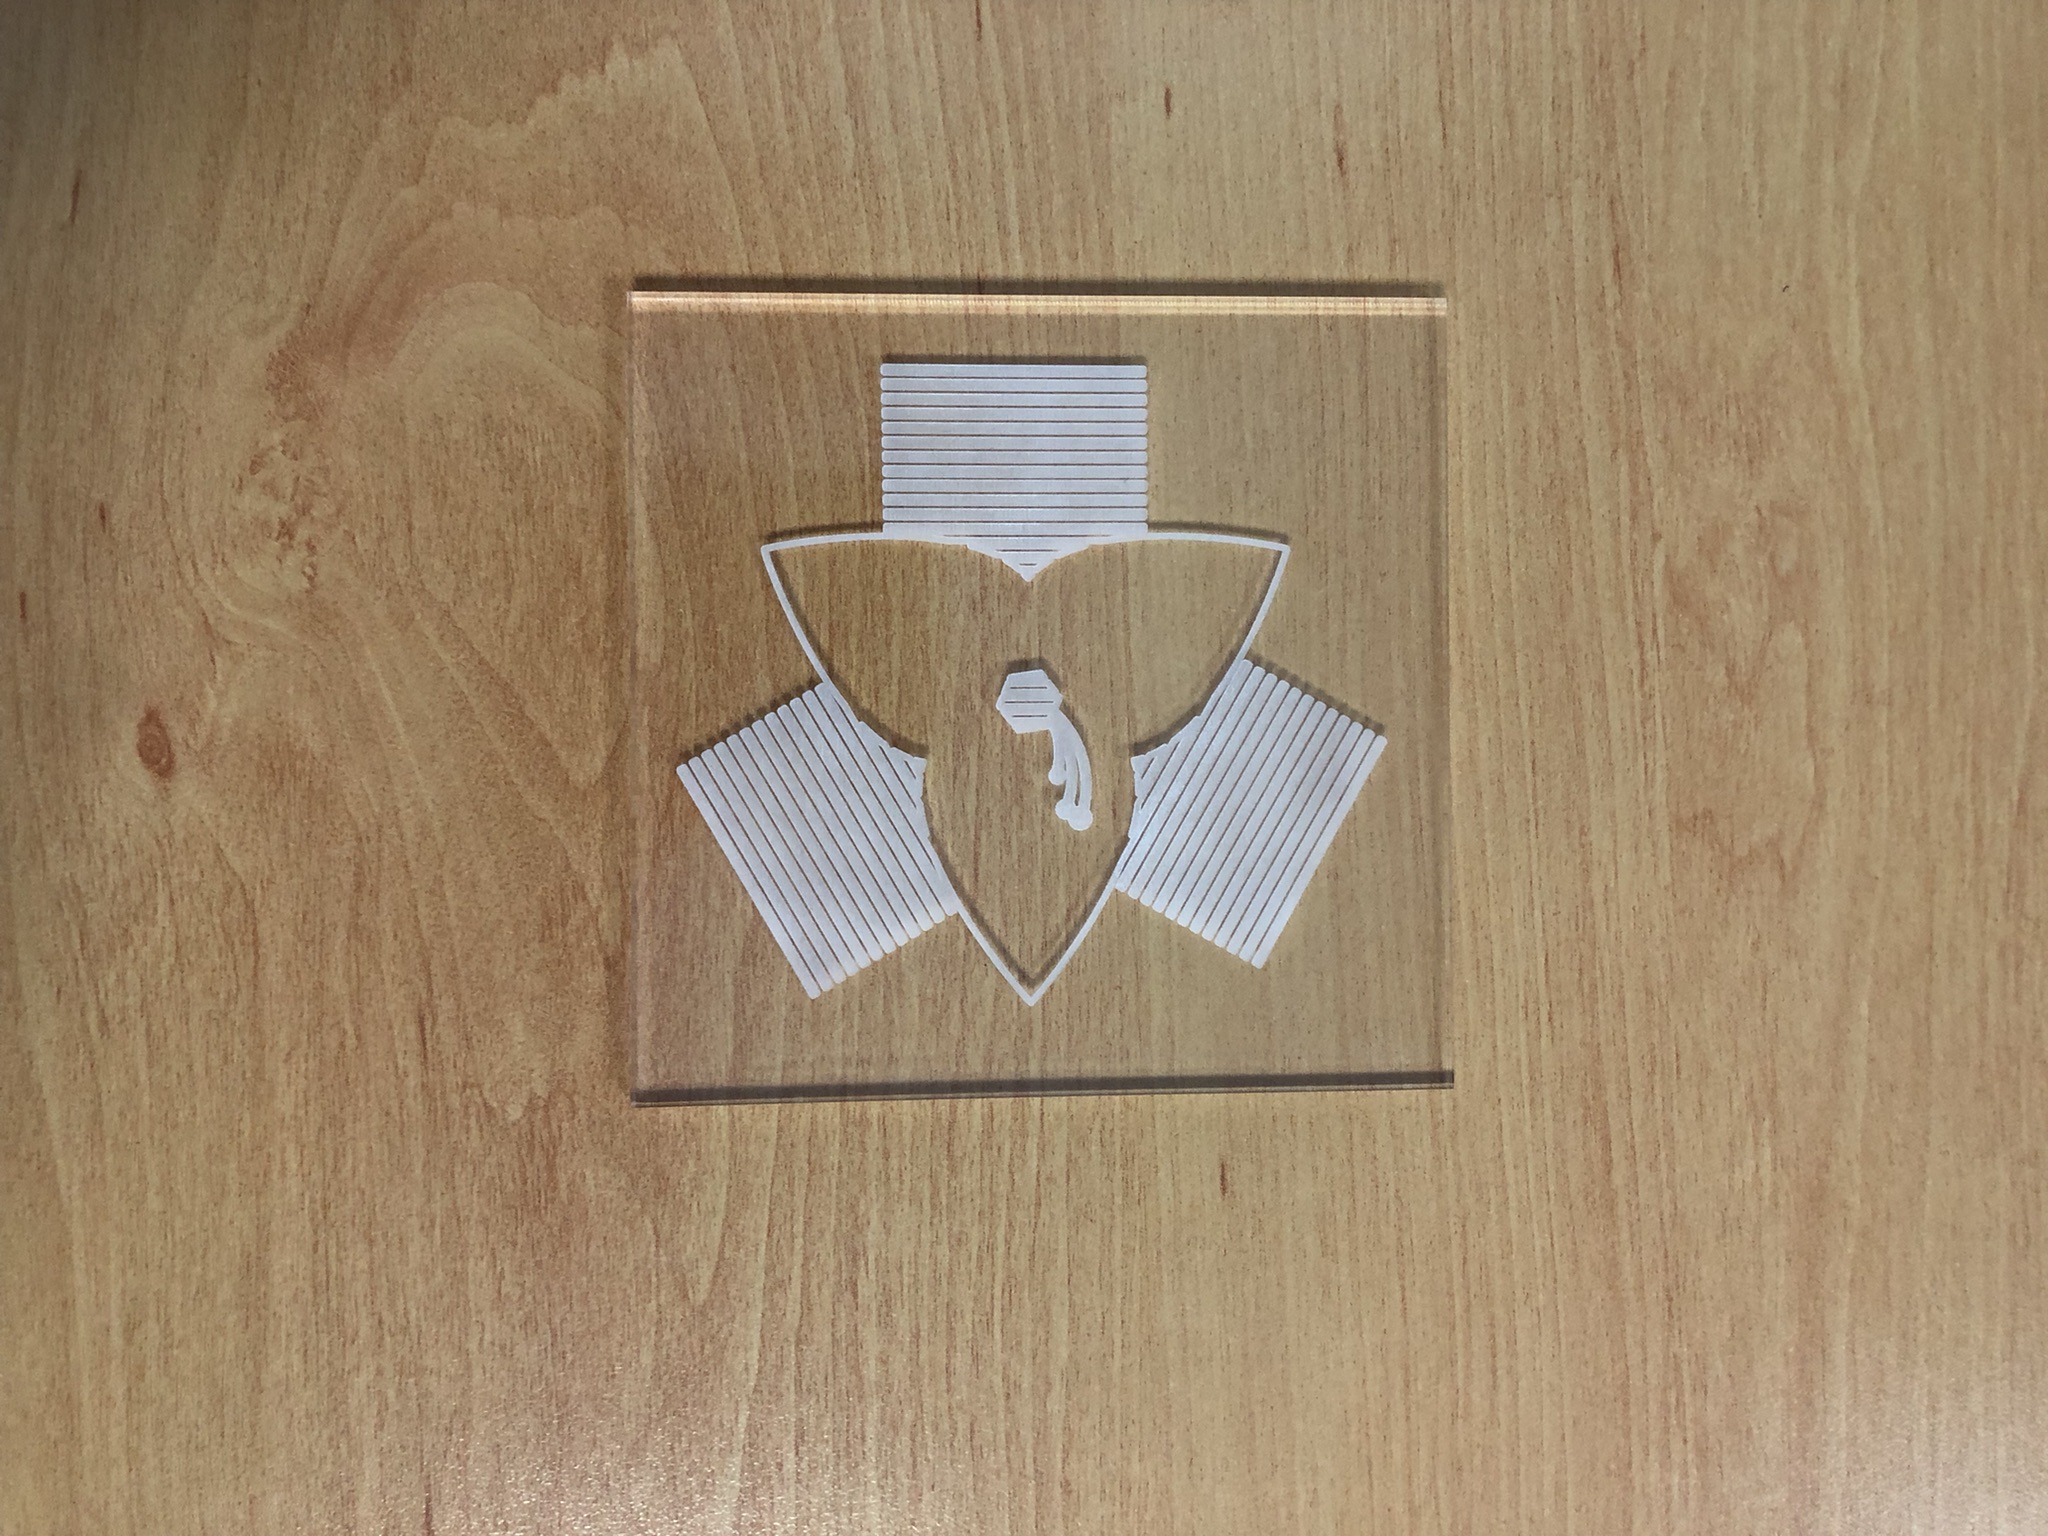
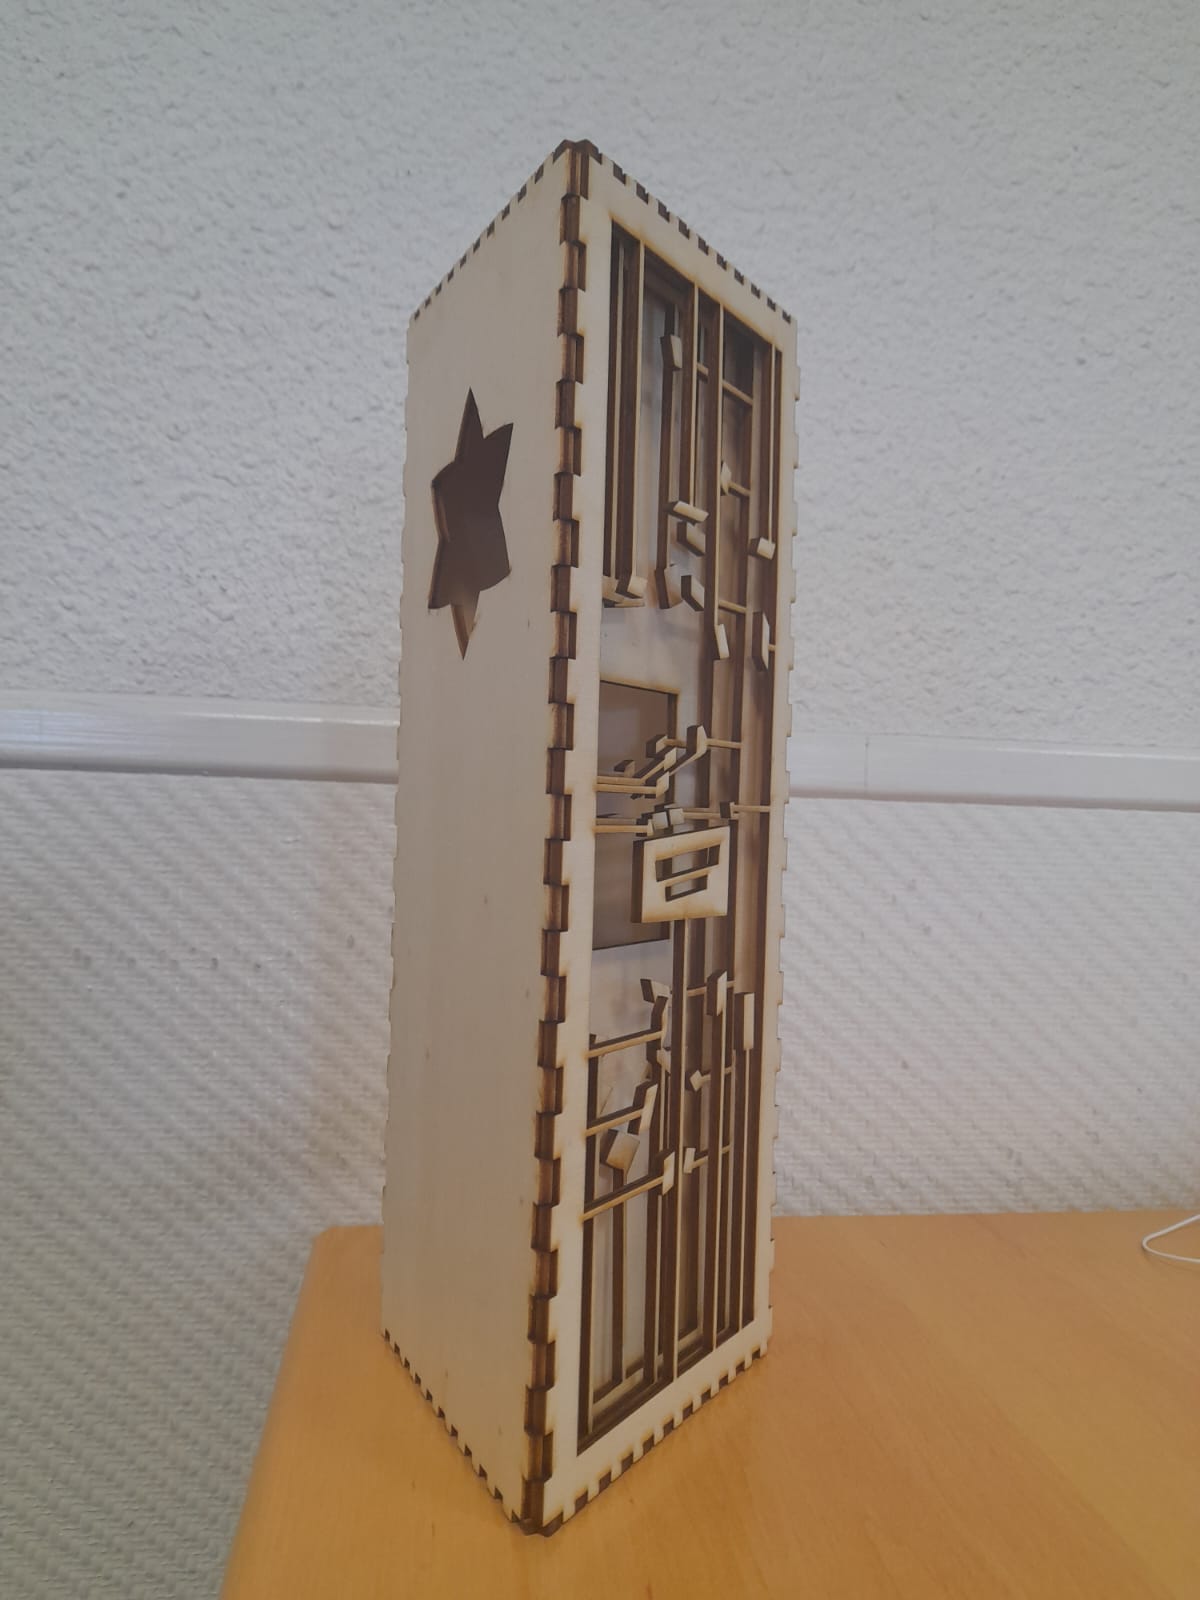
Pour projeter une image satisfaisante de la fleur nous avons associé une ouverture dans la face de notre trophée et une plaque de plexiglas gravée pour ajouté un niveau de détail supplémentaire (cf figure 2 et 3).
Figure 2Figure 3
2. Le Clap
Pour la face du clap, il a été plus difficile de savoir quelle méthode de Shadow Art utiliser. Nous avons donc regardé sur internet des modèles de Shadow Art et nous avons constaté que beaucoup d’œuvres utilisant ce style d’art étaient faites de la même manière, c’est-à-dire en mettant plusieurs morceaux de l’ombre final sur plusieurs plans.
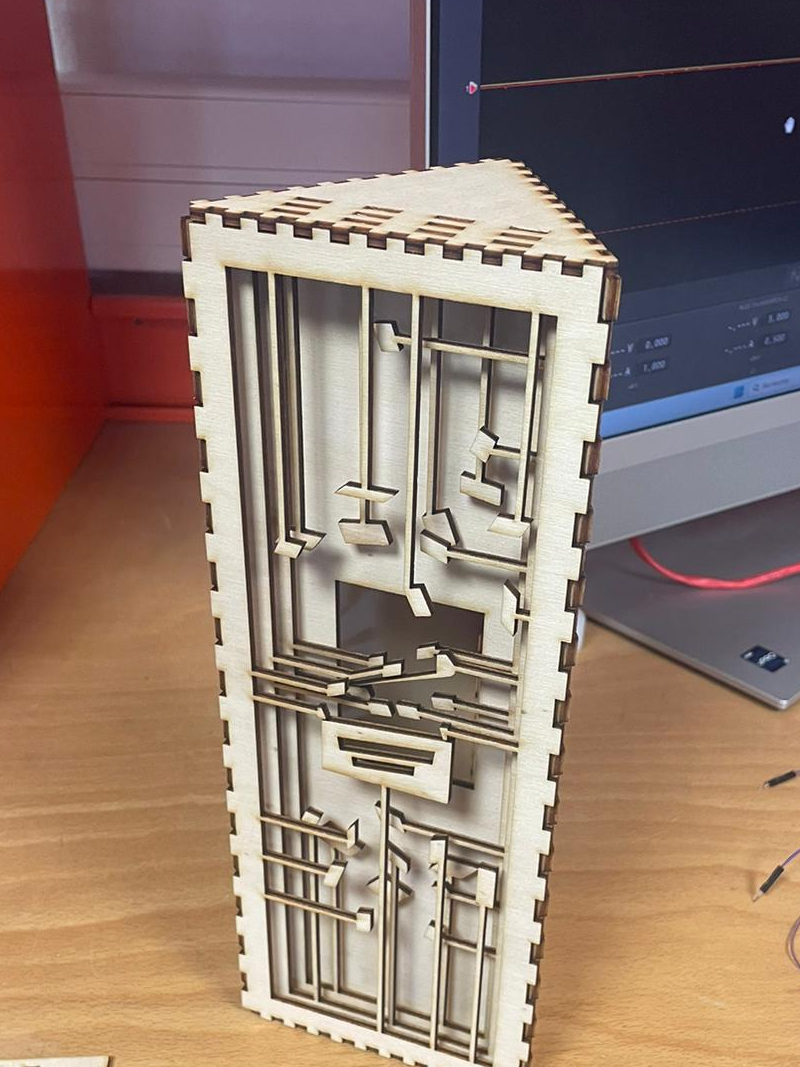
Vous trouverez ci-contre une photo de la face du clap finie. Nous avons utilisé plusieurs faces différentes pour pouvoir y mettre sur chacune d’elles des morceaux du clap et enfin une face où nous avons juste découpé un rectangle pour faire un cadre. Aussi, nous avons disposé tout autour du clap plusieurs morceaux “leurres” pour pouvoir cacher le clap.
Voici le résultat des deux faces projetant les images:
3. La troisième face
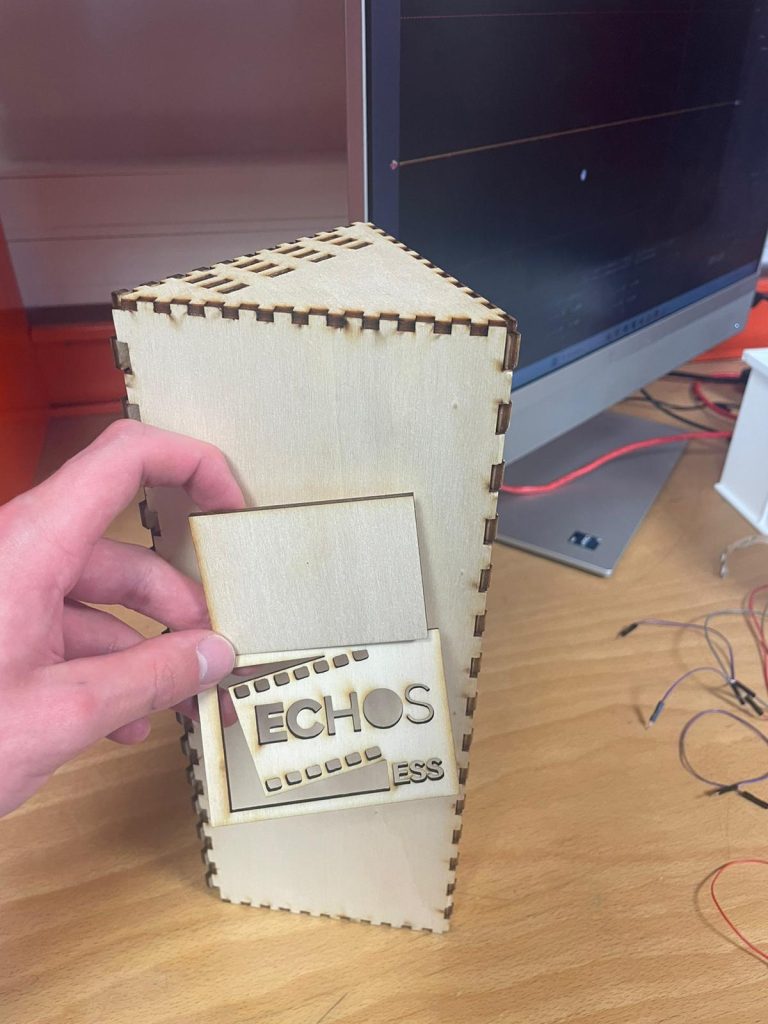
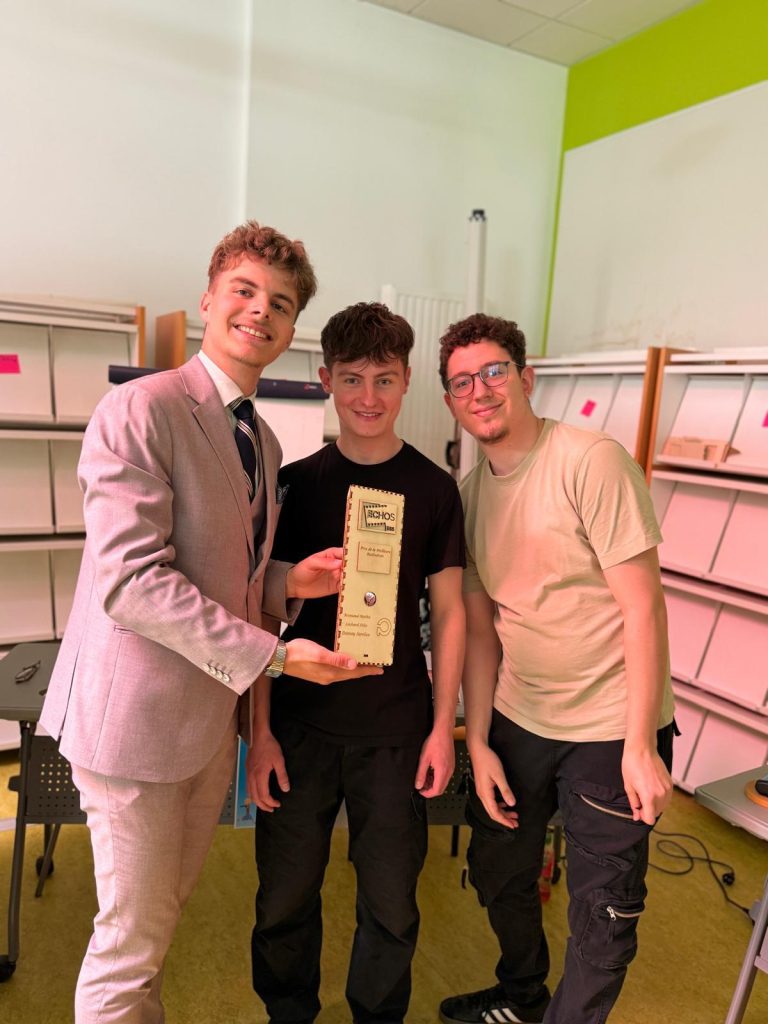
Pour la troisième face, nous avons décidé de mettre toutes les informations du trophée: le logo du festival (sur l’image), le logo de Polytech, le titre du prix (ici ce sera le pris de la meilleure réalisation) ainsi que nos trois noms.
3. Électronique
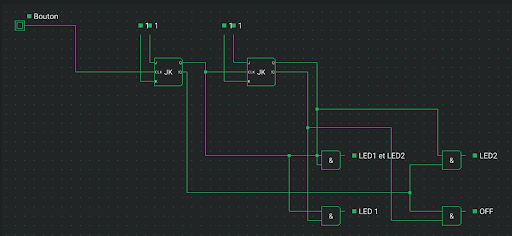
On a parlé de l’aspect conception de notre projet mais il y a aussi une grosse partie électronique. En effet, dans notre trophée, il nous a fallu mettre des LED et un moyen de les commander, pour cela nous avons besoin de nos cours de première année. Effectivement, une carte Arduino est trop sophistiquée pour notre besoin. On ne veut que quatre états: l’état OFF, l’état LED1 allumée, l’état LED2 allumée et l’état LED1/LED2 allumées. Donc pour cela nous avons besoin de portes ET/OU et de bascules JK.
Les deux bascules JK mises dans le trophée fonctionnent comme un compteur à 2 bits soit les 4 états nommés précédemment. Chaque état doit être validé pour savoir quel état est en marche et ne pas avoir plusieurs états fonctionnels. Pour cette validation, nous avons besoin de portes ET qui laissent passer le courant que lorsque leurs 2 entrées logiques sont à 1.
Avec cette configuration, il y avait 2 problèmes: les rebonds du bouton et le court-circuit des LED.
Les rebonds du bouton
Lorsqu’on presse le bouton, le bouton ne nous renvoie pas qu’un seul signal, il fait des rebonds ce qui faussent nos résultats. Pour contrer cela, nous avons mis un circuit RC pour atténuer les rebonds du bouton.
Le court-circuit des LED
Le schéma au-dessus montre que la LED1 et la LED2 interviennent dans 2 états chacune, or on peut faire un court-circuit en mettant 2 entrées sur une seule LED. Donc pour cela, nous avons besoin de deux portes OU: une pour chaque LED. Cette porte laisse le courant passer que lorsqu’au moins une de ses 2 entrées logiques est à 1.
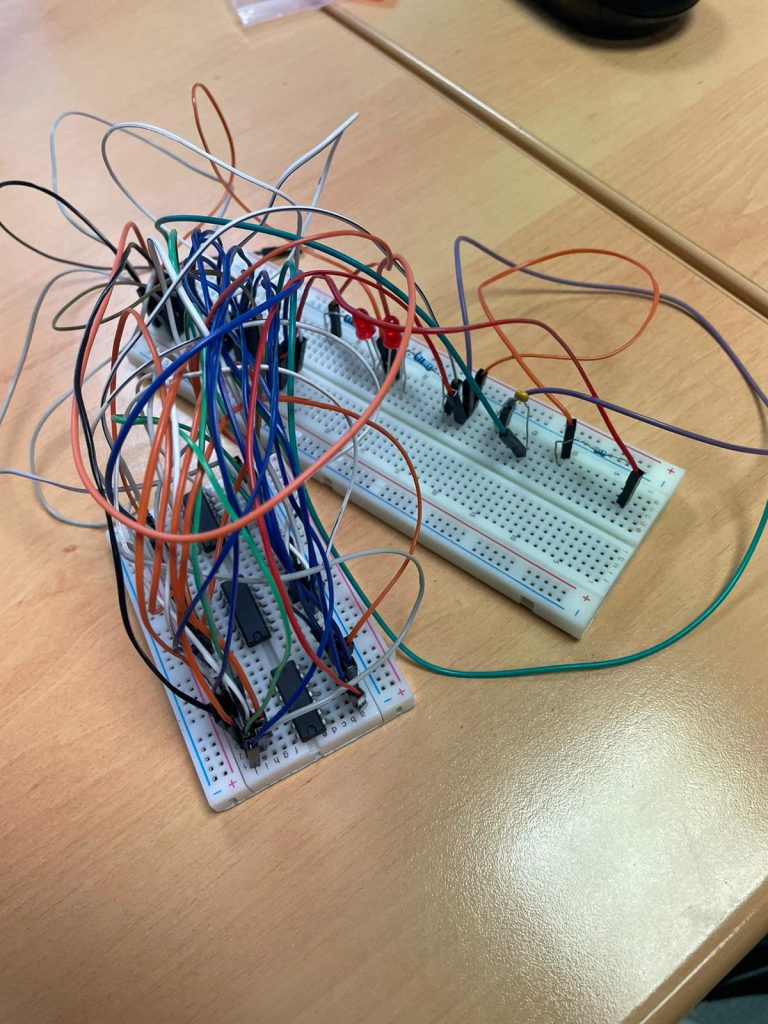
LE CIRCUIT COMPLET
Voici le circuit complet en utilisant des BreadBoard
4.Bilan
Ce projet a été pour nous une expérience extraordinaire. Même si nous n’avons pas eu le temps d’aller au bout du projet, nous sommes très heureux du travail accompli pendant ces trois derniers mois.
Ce projet nous a permis de nous remémorer quelques uns de nos cours de première année et de deuxième année, c’est dont un projet transversal.
Quoi de mieux pour un projet que d’avoir une grande liberté sur le sujet à traiter ?
Bonjour à tous, nous sommes 2 étudiants en deuxième année à Polytech Angers. Depuis quelques temps, chaque groupe travaille sur un projet différent et vous voilà arrivé à la présentation du notre.
Notre projet consiste à illustrer des concepts de mécanique. La matière “Mécanique du solide indéformable” est enseignée en première année à Polytech Angers et certaines notions peuvent être complexes à visualiser. C’est là que nous intervenons, notre but est de choisir certains sujets de la matière et de trouver un moyen de les mettre en forme afin de les rendre plus imagés pour les futurs élèves.
Présentation de nos deux objets
Nous avons choisi deux objets pour illustrer deux phénomènes distincts de la mécanique du solide.
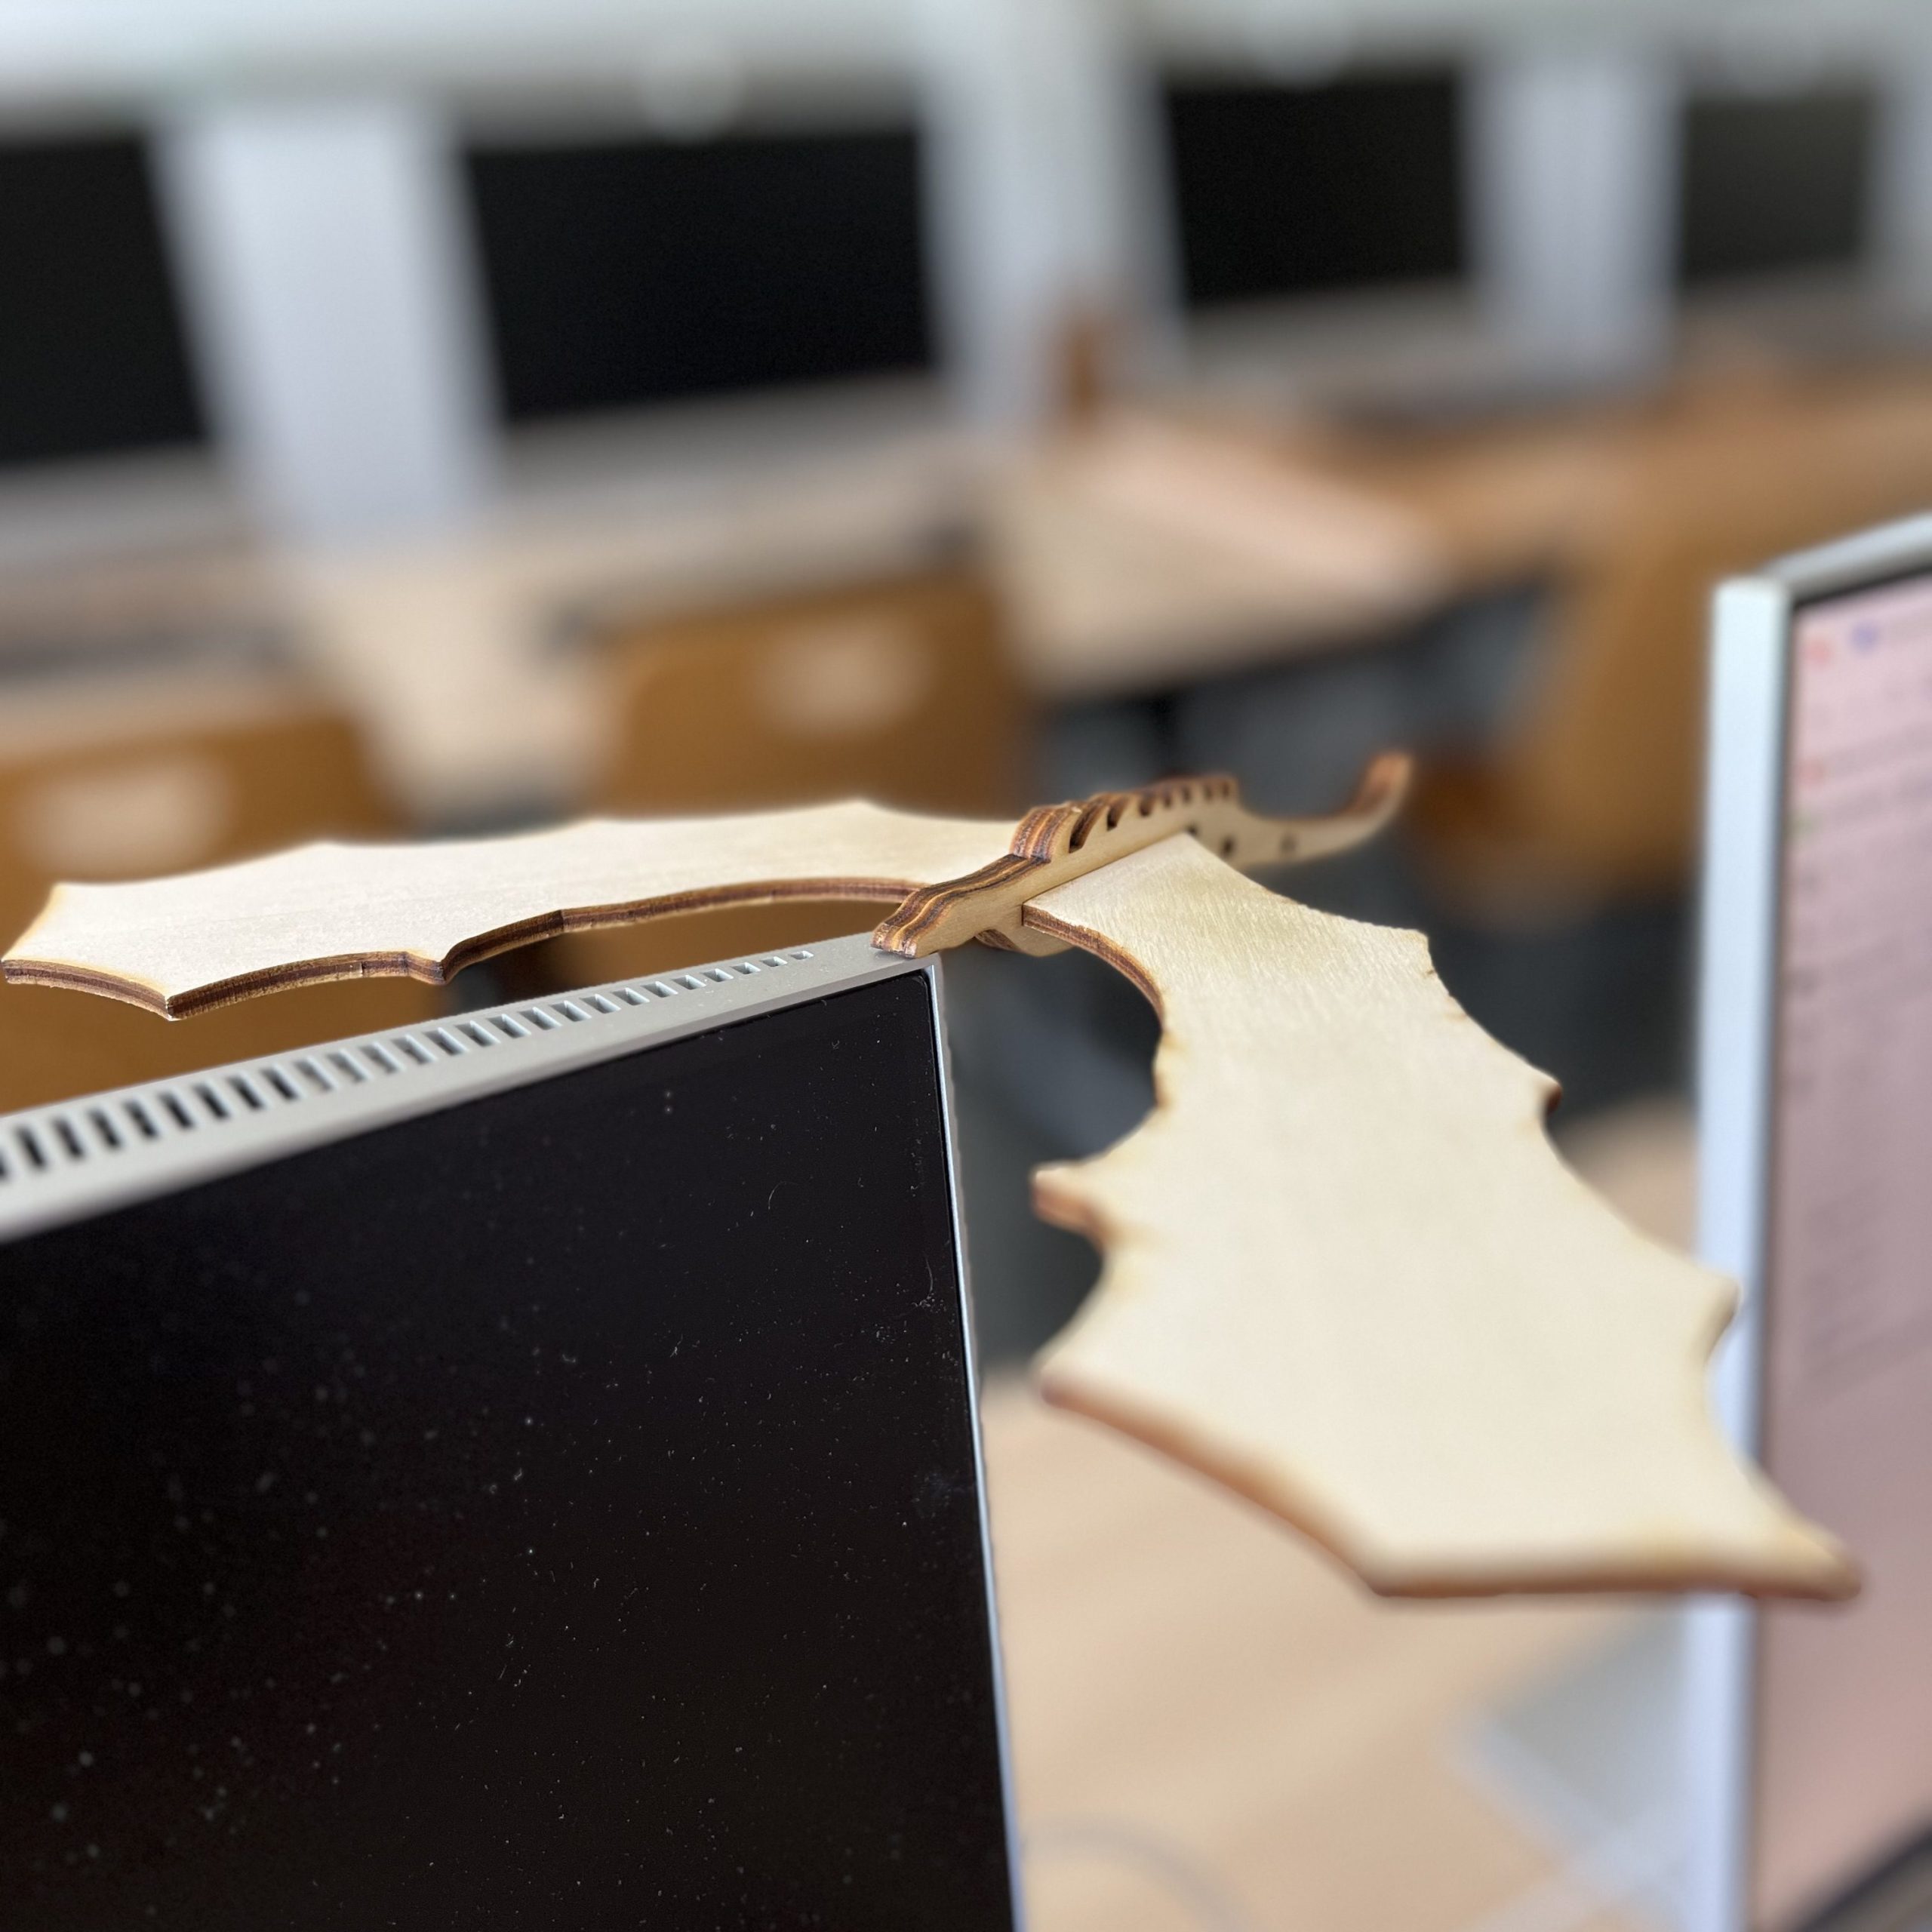
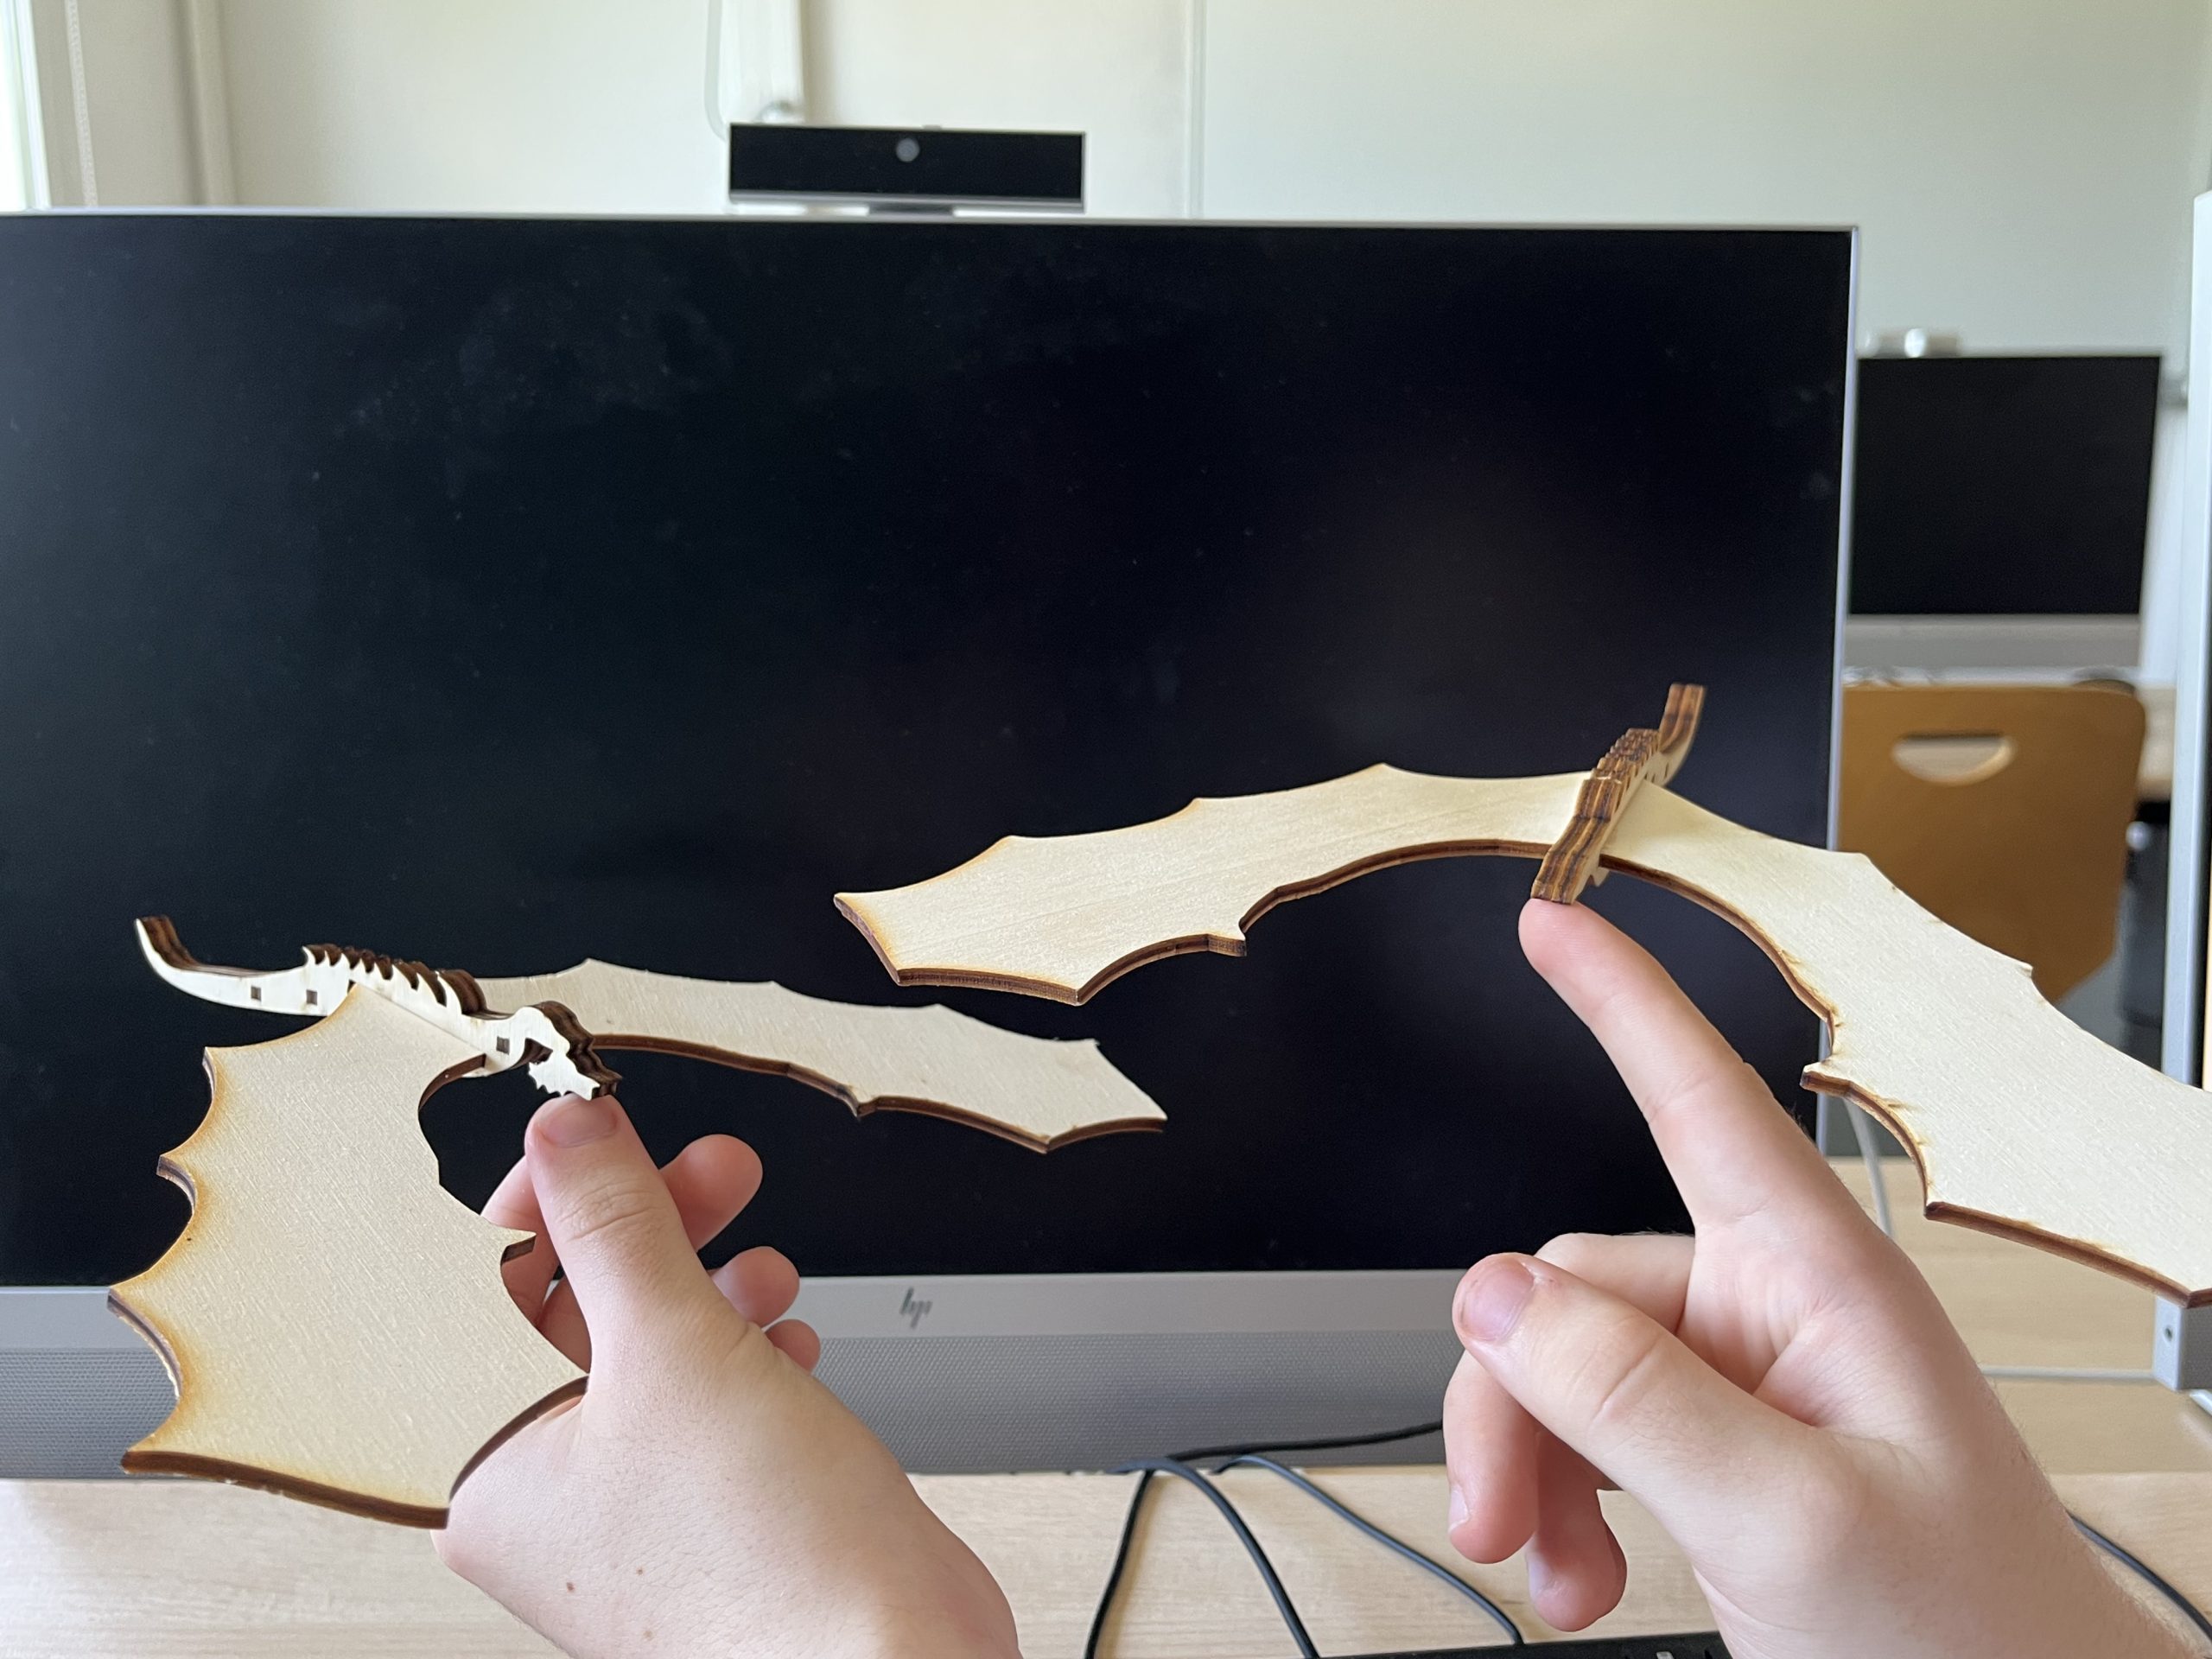
Un Dragon réalisé par nos soins afin d’illustrer le concept de centre de gravité. Inspiré du CC de mécanique du solide 2023/2024, le but est d’avoir un objet avec un centre de gravité assez surprenant dû à une distribution de masse assez atypique.
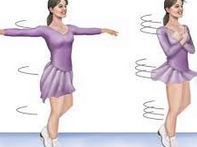
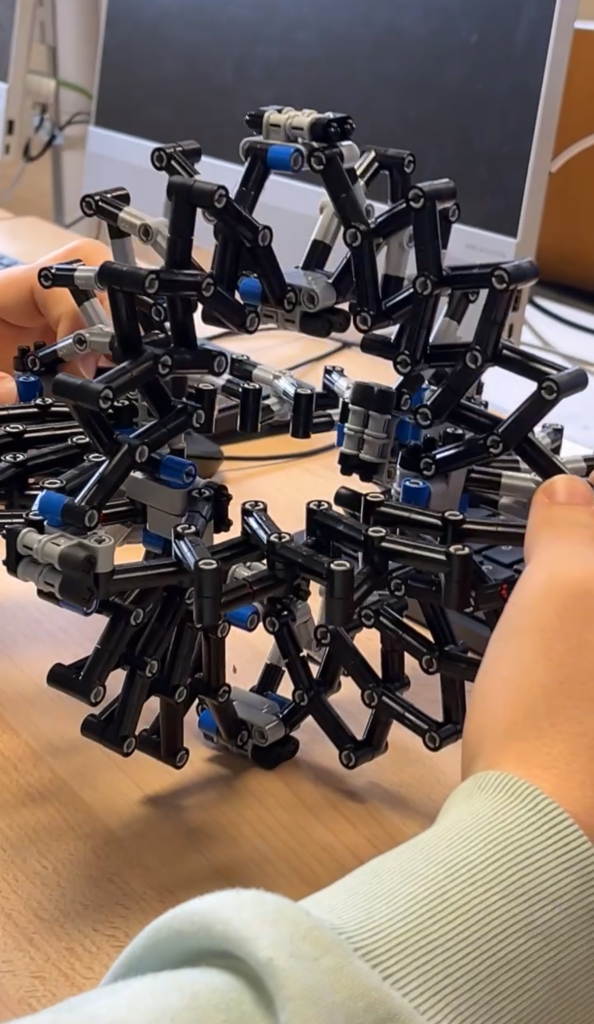
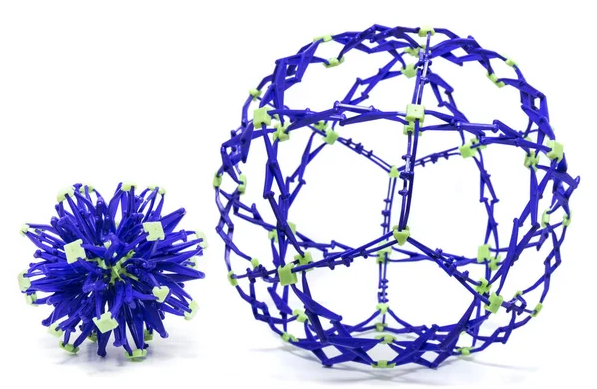
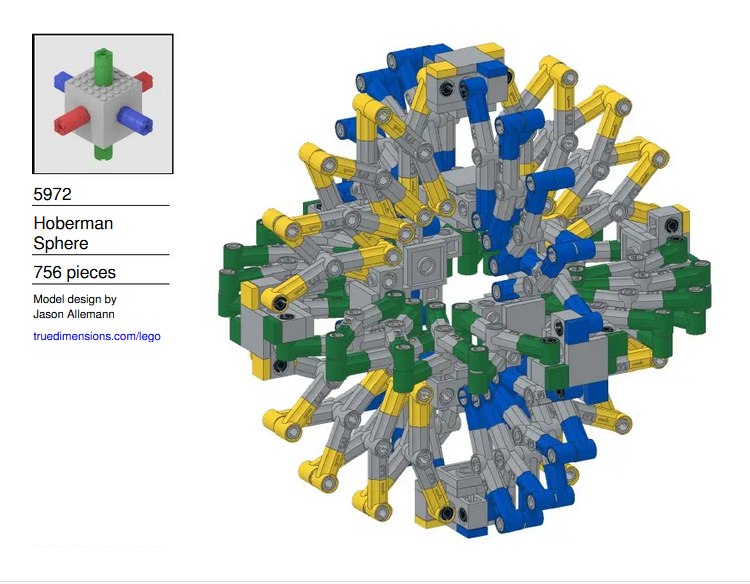
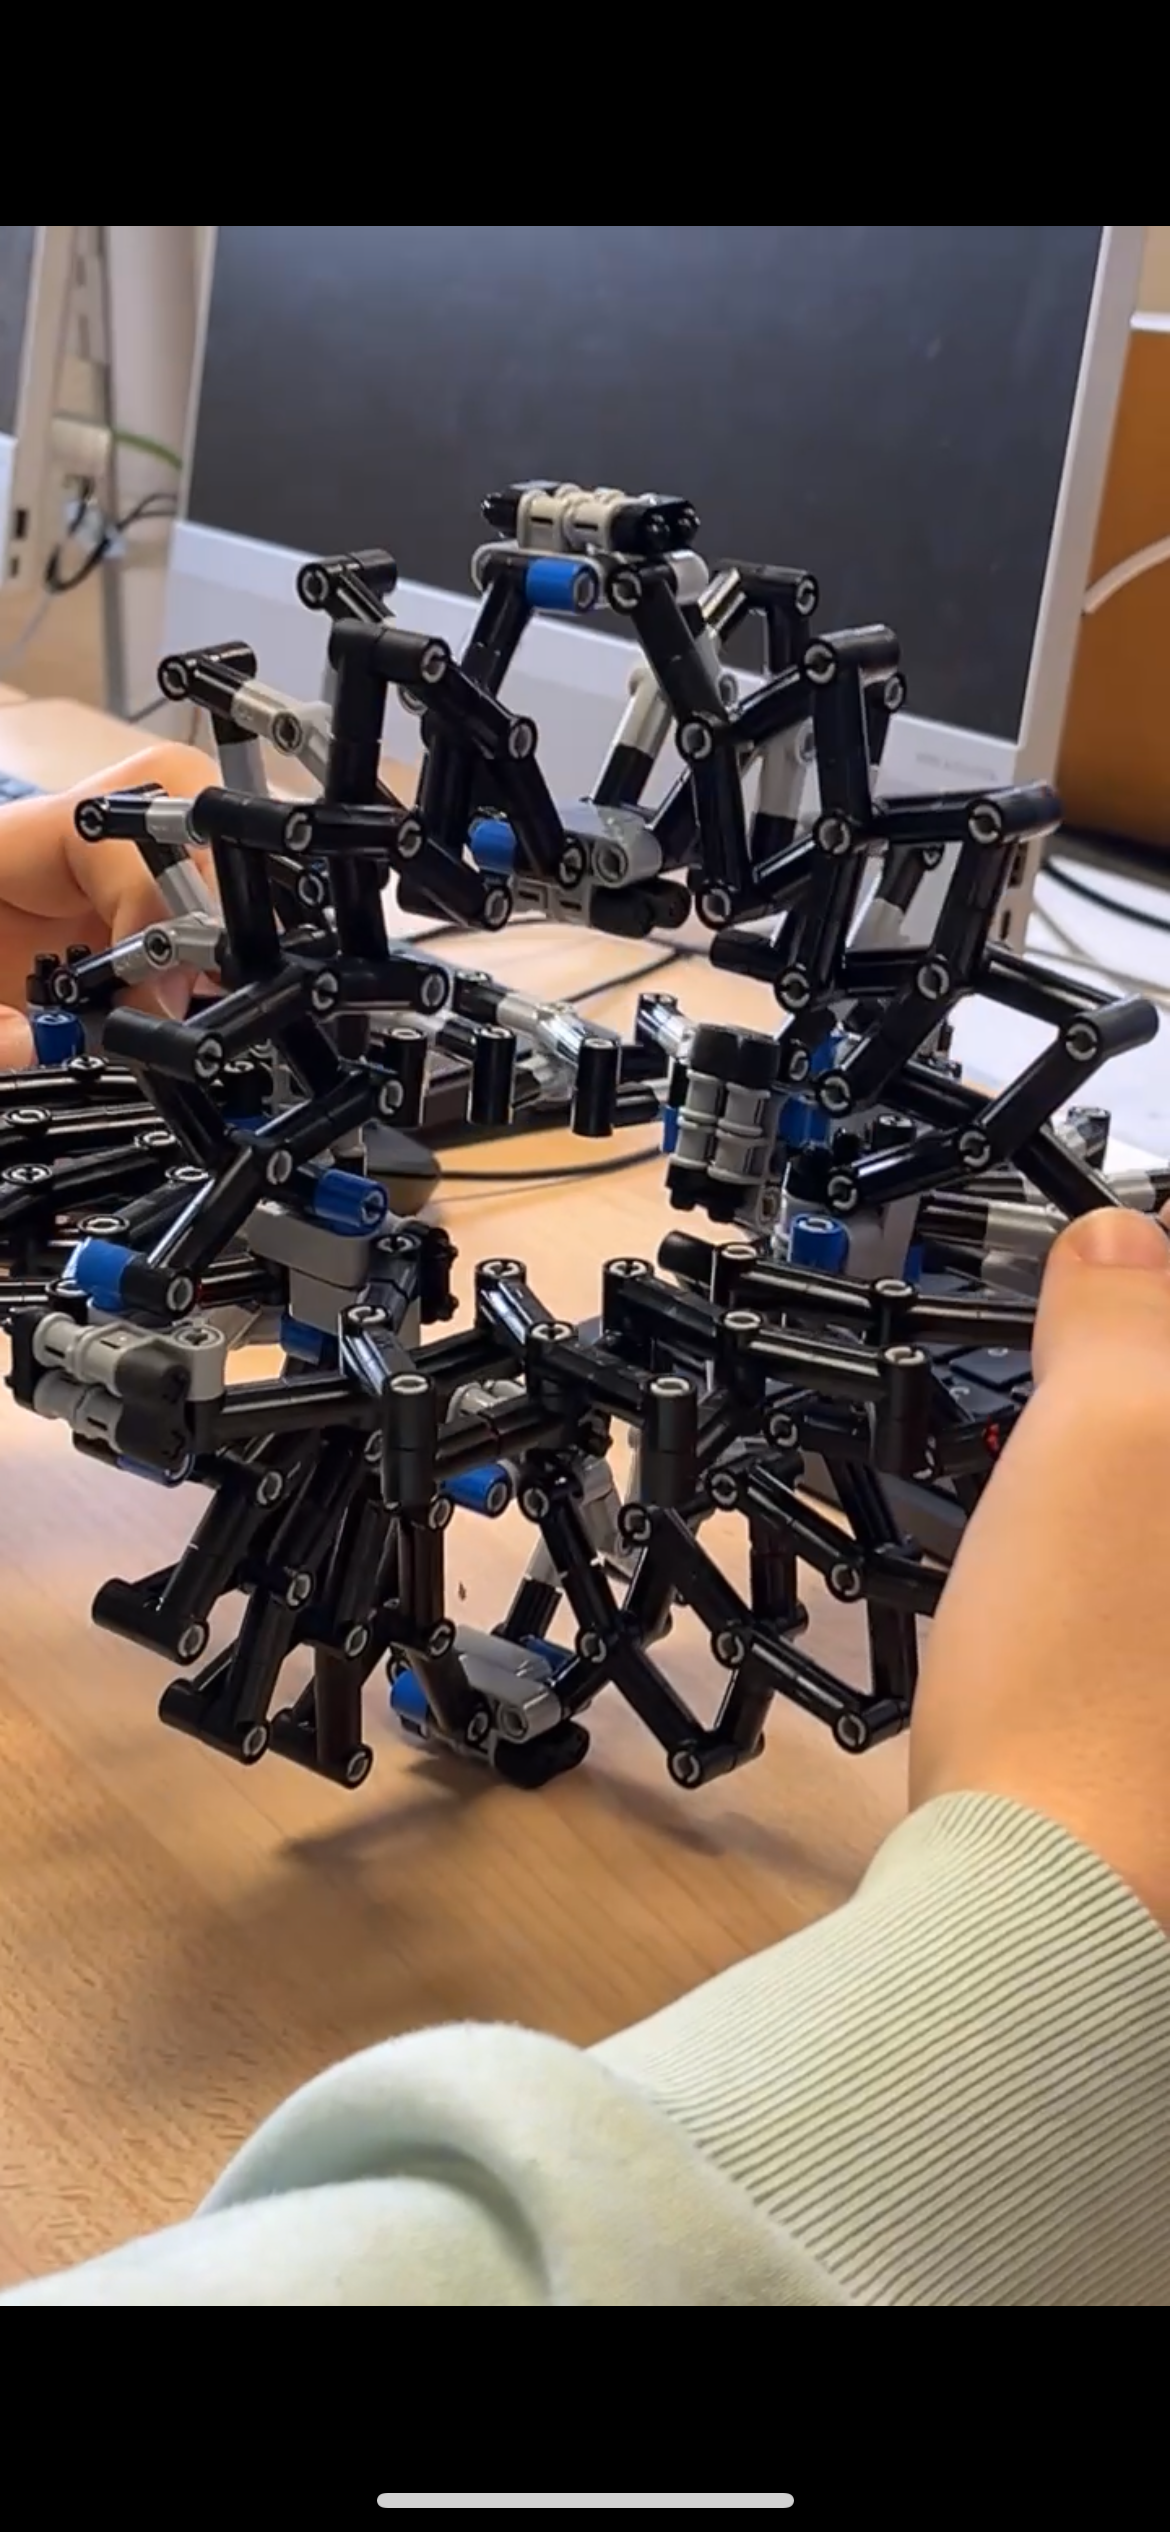
Le deuxième objet est quant à lui à propos de la conservation du moment cinétique. Pour cela, nous nous sommes inspirés d’un phénomène que l’on a tous sûrement observé sans le savoir. Une patineuse artistique effectue des rotations sur elle-même, en écartant ou resserrant ses bras, sa vitesse fluctue. Nous avons donc choisi de réaliser une sphère d’Hoberman en LEGO, plus connue sous le nom de “balle extensible”. Notre but est d’avoir un objet dont on peut modifier l’amplitude durant sa rotation et donc observer les variations de vitesse à l’instar de la patineuse.
Déroulement du premier projet
Imaginez un objet dont l’objectif est d’avoir un centre de gravité spécial, quelle étape sera la plus difficile d’après vous ? Le centre de gravité en question ? Et bien non. Pour pouvoir le comprendre il est important de savoir que cet objet sera entièrement réalisé à la découpeuse laser. Elle permet de découper des fines planches de bois contreplaqué. Nous devons donc découper plusieurs planches que l’ont assemblera ensuite. La première étape est donc de construire notre projet sur ordinateur à l’aide d’un logiciel CAO (conception assistée par ordinateur). Nous avons choisi Onshape, car il permet de travailler à plusieurs sur le même fichier. De plus il est disponible en ligne et donc accessible depuis tous les postes de l’établissement. Nous avons d’abord dû réaliser un prototype dans le but de tester le logiciel de CAO, découvrir la découpeuse laser et surtout essayer la fonction “laser joint” sur le logiciel qui nous permet d’assembler des pièces découpées à l’aide de créneaux.
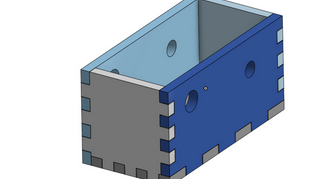
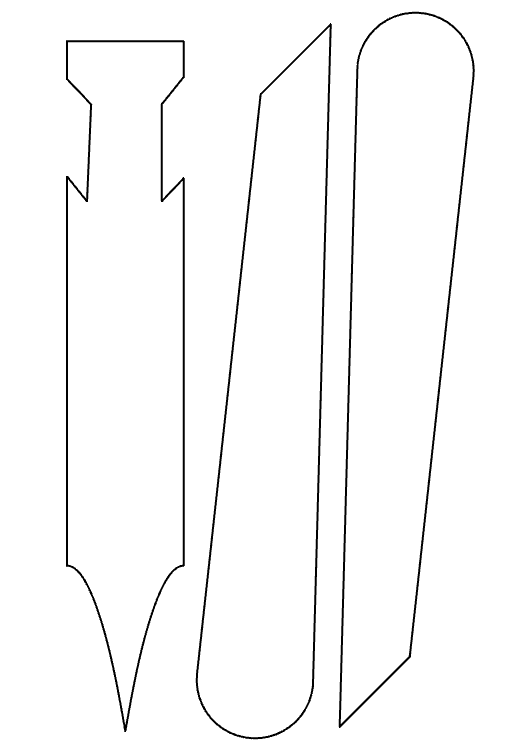
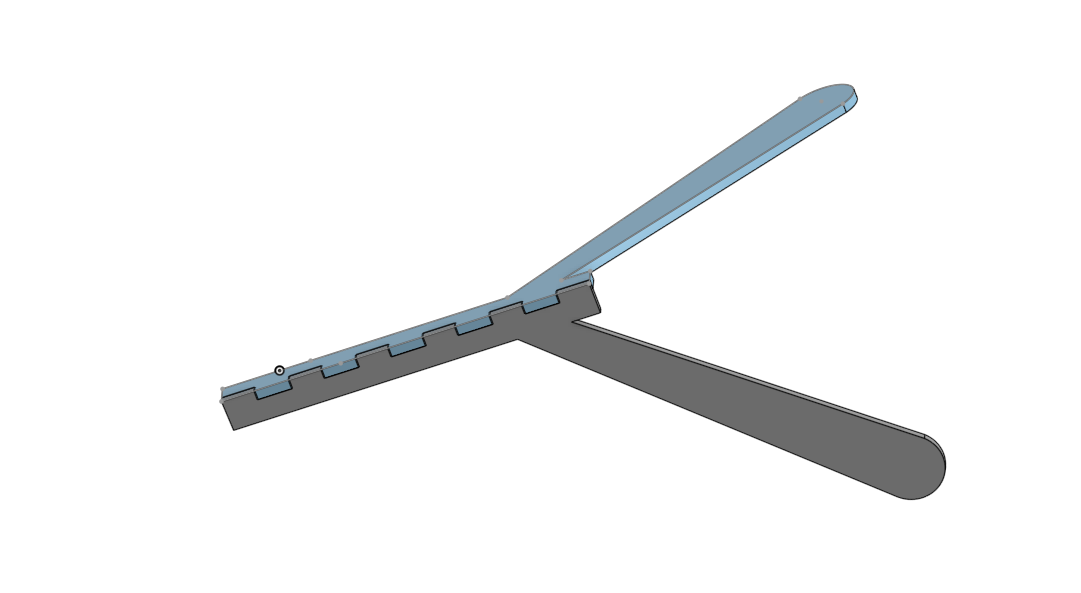
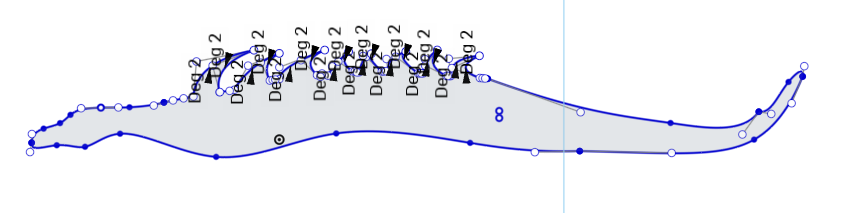
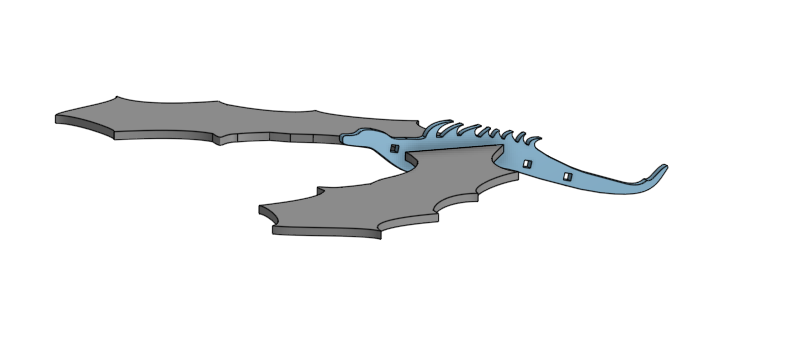
Les images ci-dessus sont une seule et même pièce en CAO, la première nous permet de visualiser la pièce que nous allons imprimer, la deuxième est la forme sous laquelle la découpeuse laser doit recevoir notre pièce et donc, sera la forme sous laquelle notre pièce sortira.
Nous nous sommes donc inspirés de la libellule du CC de l’année précédente pour concevoir notre premier prototype.
Sachant que le logiciel nous permet de connaître le centre de gravité supposé de notre pièce (nous épargnant les calculs), il est important de savoir que pour assembler les différentes parties de notre objet grâce aux créneaux il est nécessaire de réaliser un serrage, autrement dit que la pièce à emboiter soit légèrement plus large que la fente censée l’accueillir. Notre première CAO fût donc un prototype d’une libellule très simplifiée dont le but principal est de vérifié la précision du logiciel quant à la position du centre de gravité mais surtout de tester notre serrage.
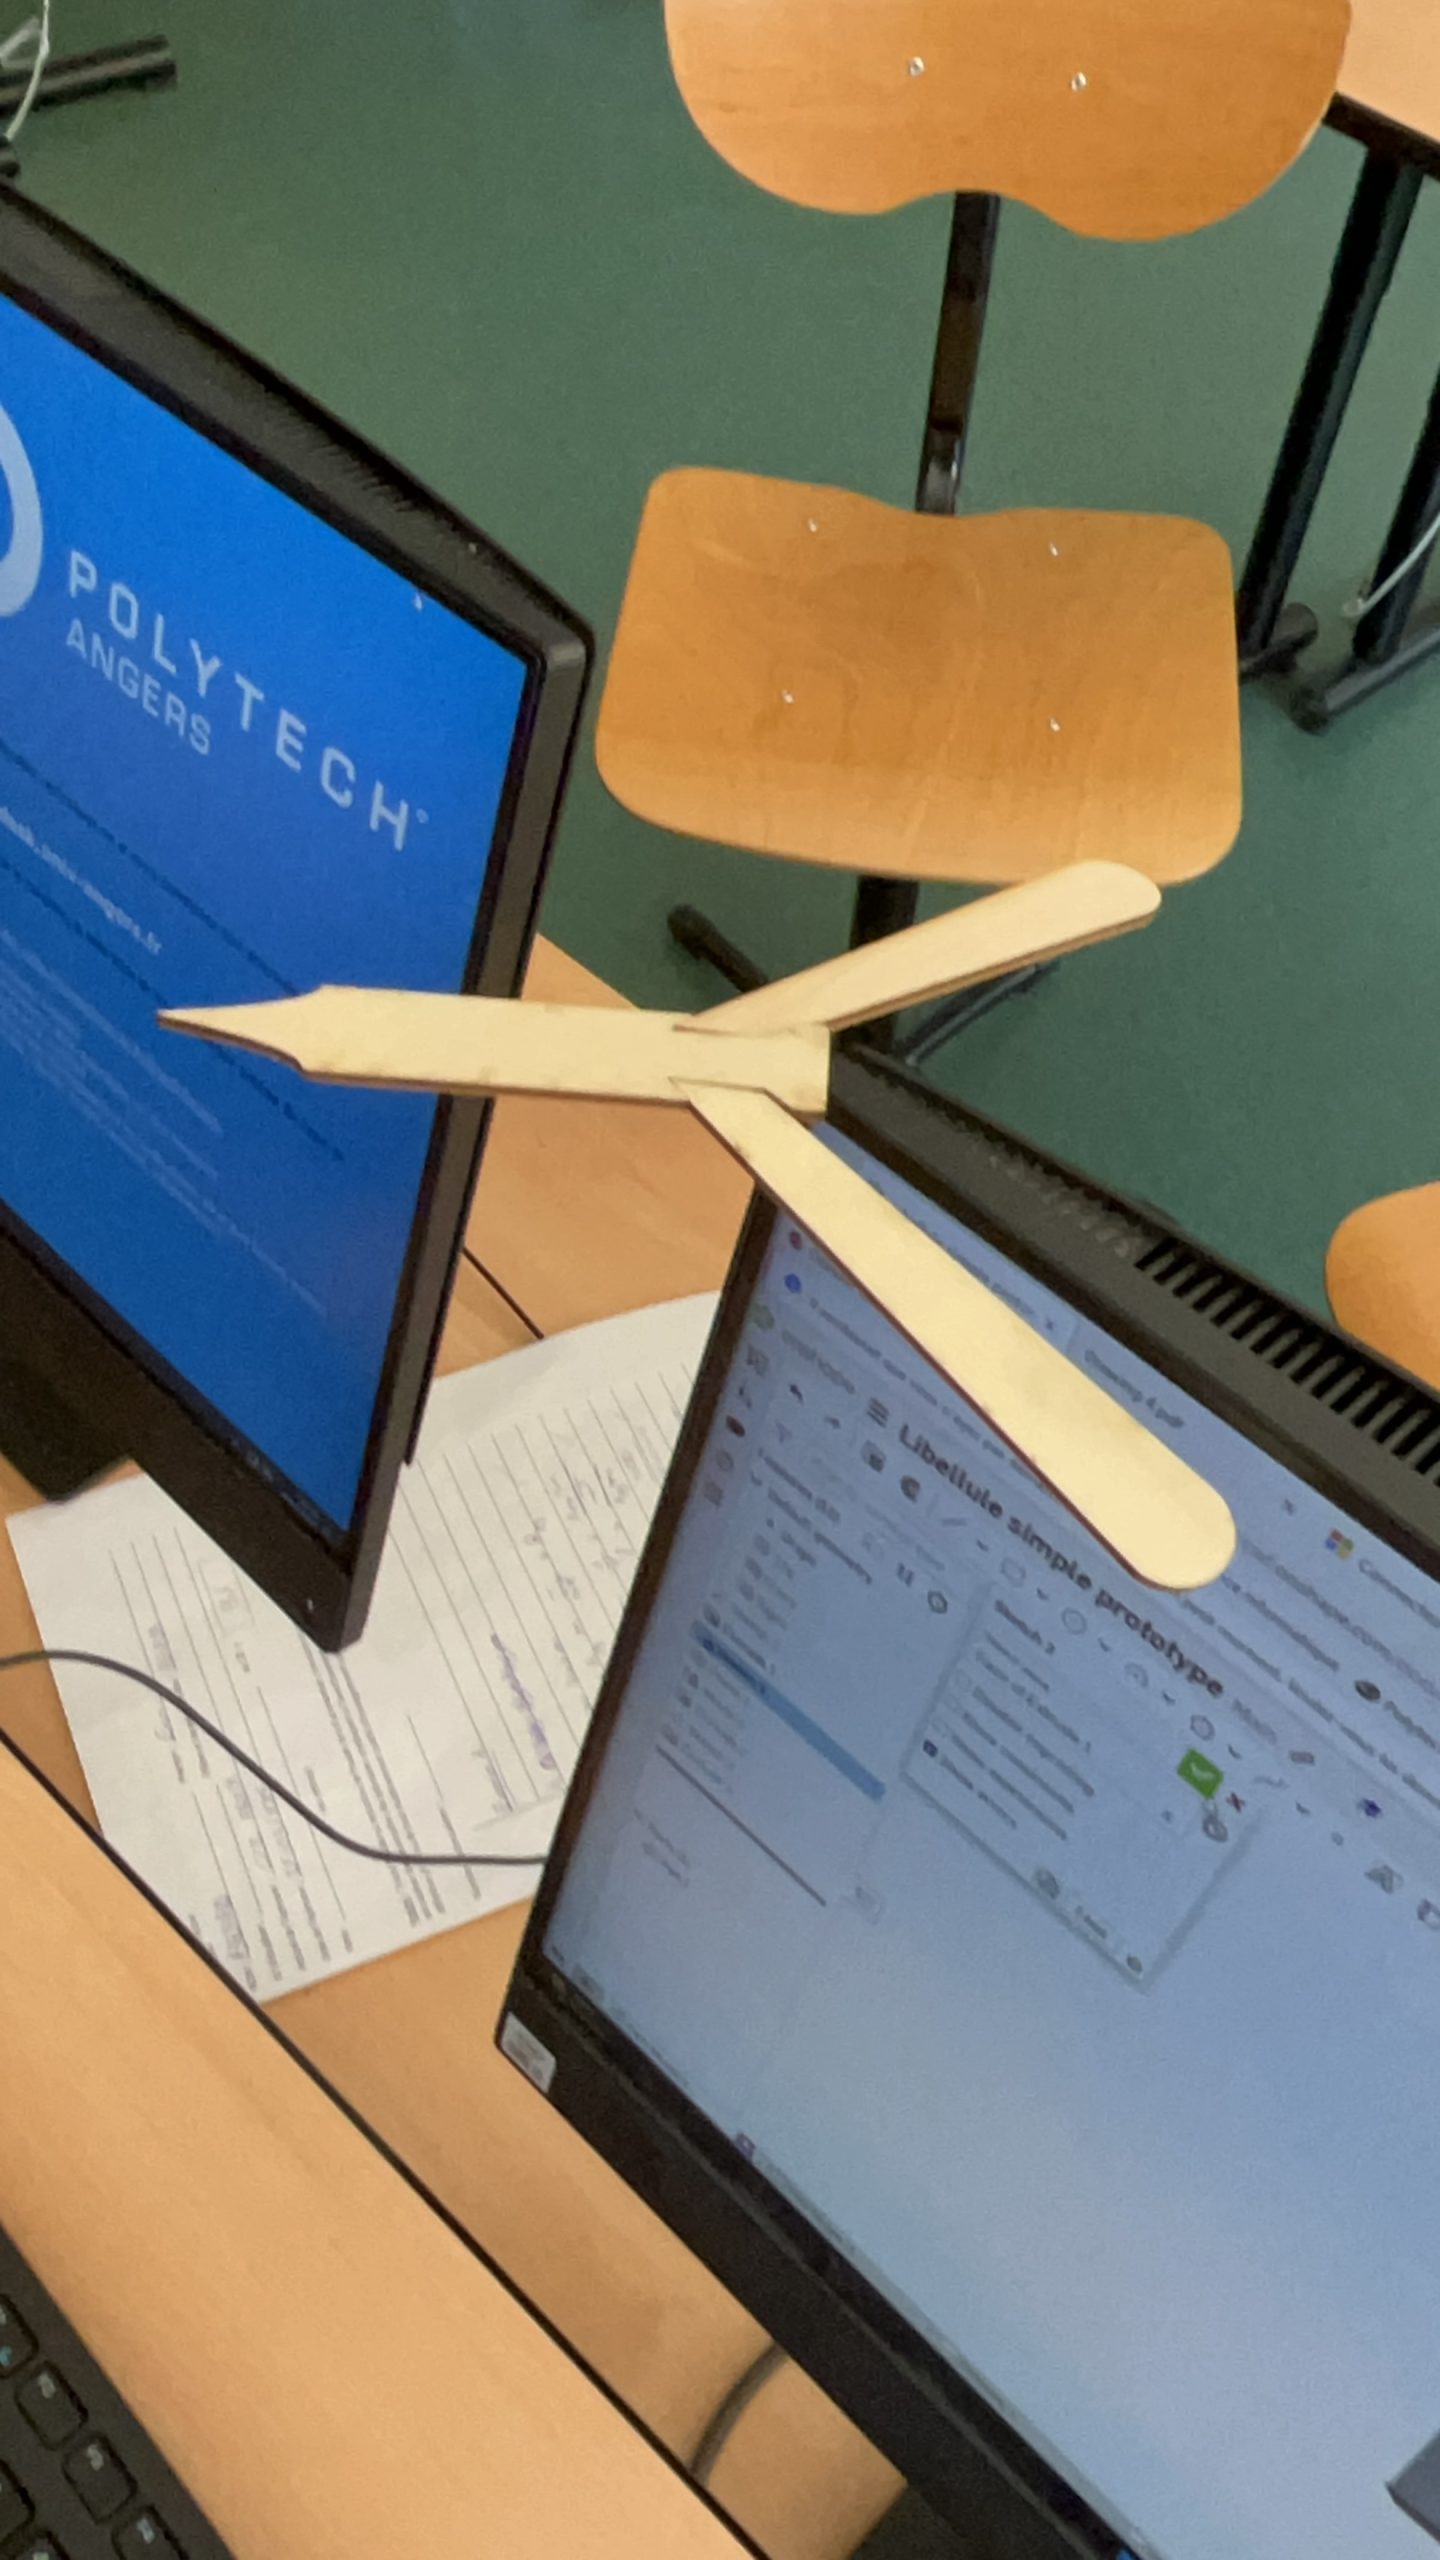
Sympa n’est-ce pas ? À vrai dire, pas autant que cela ne puisse paraître… Et les “ailes” ne tiennent pas vraiment. Cela va engendrer plus de problèmes que l’on aurait pu le croire.
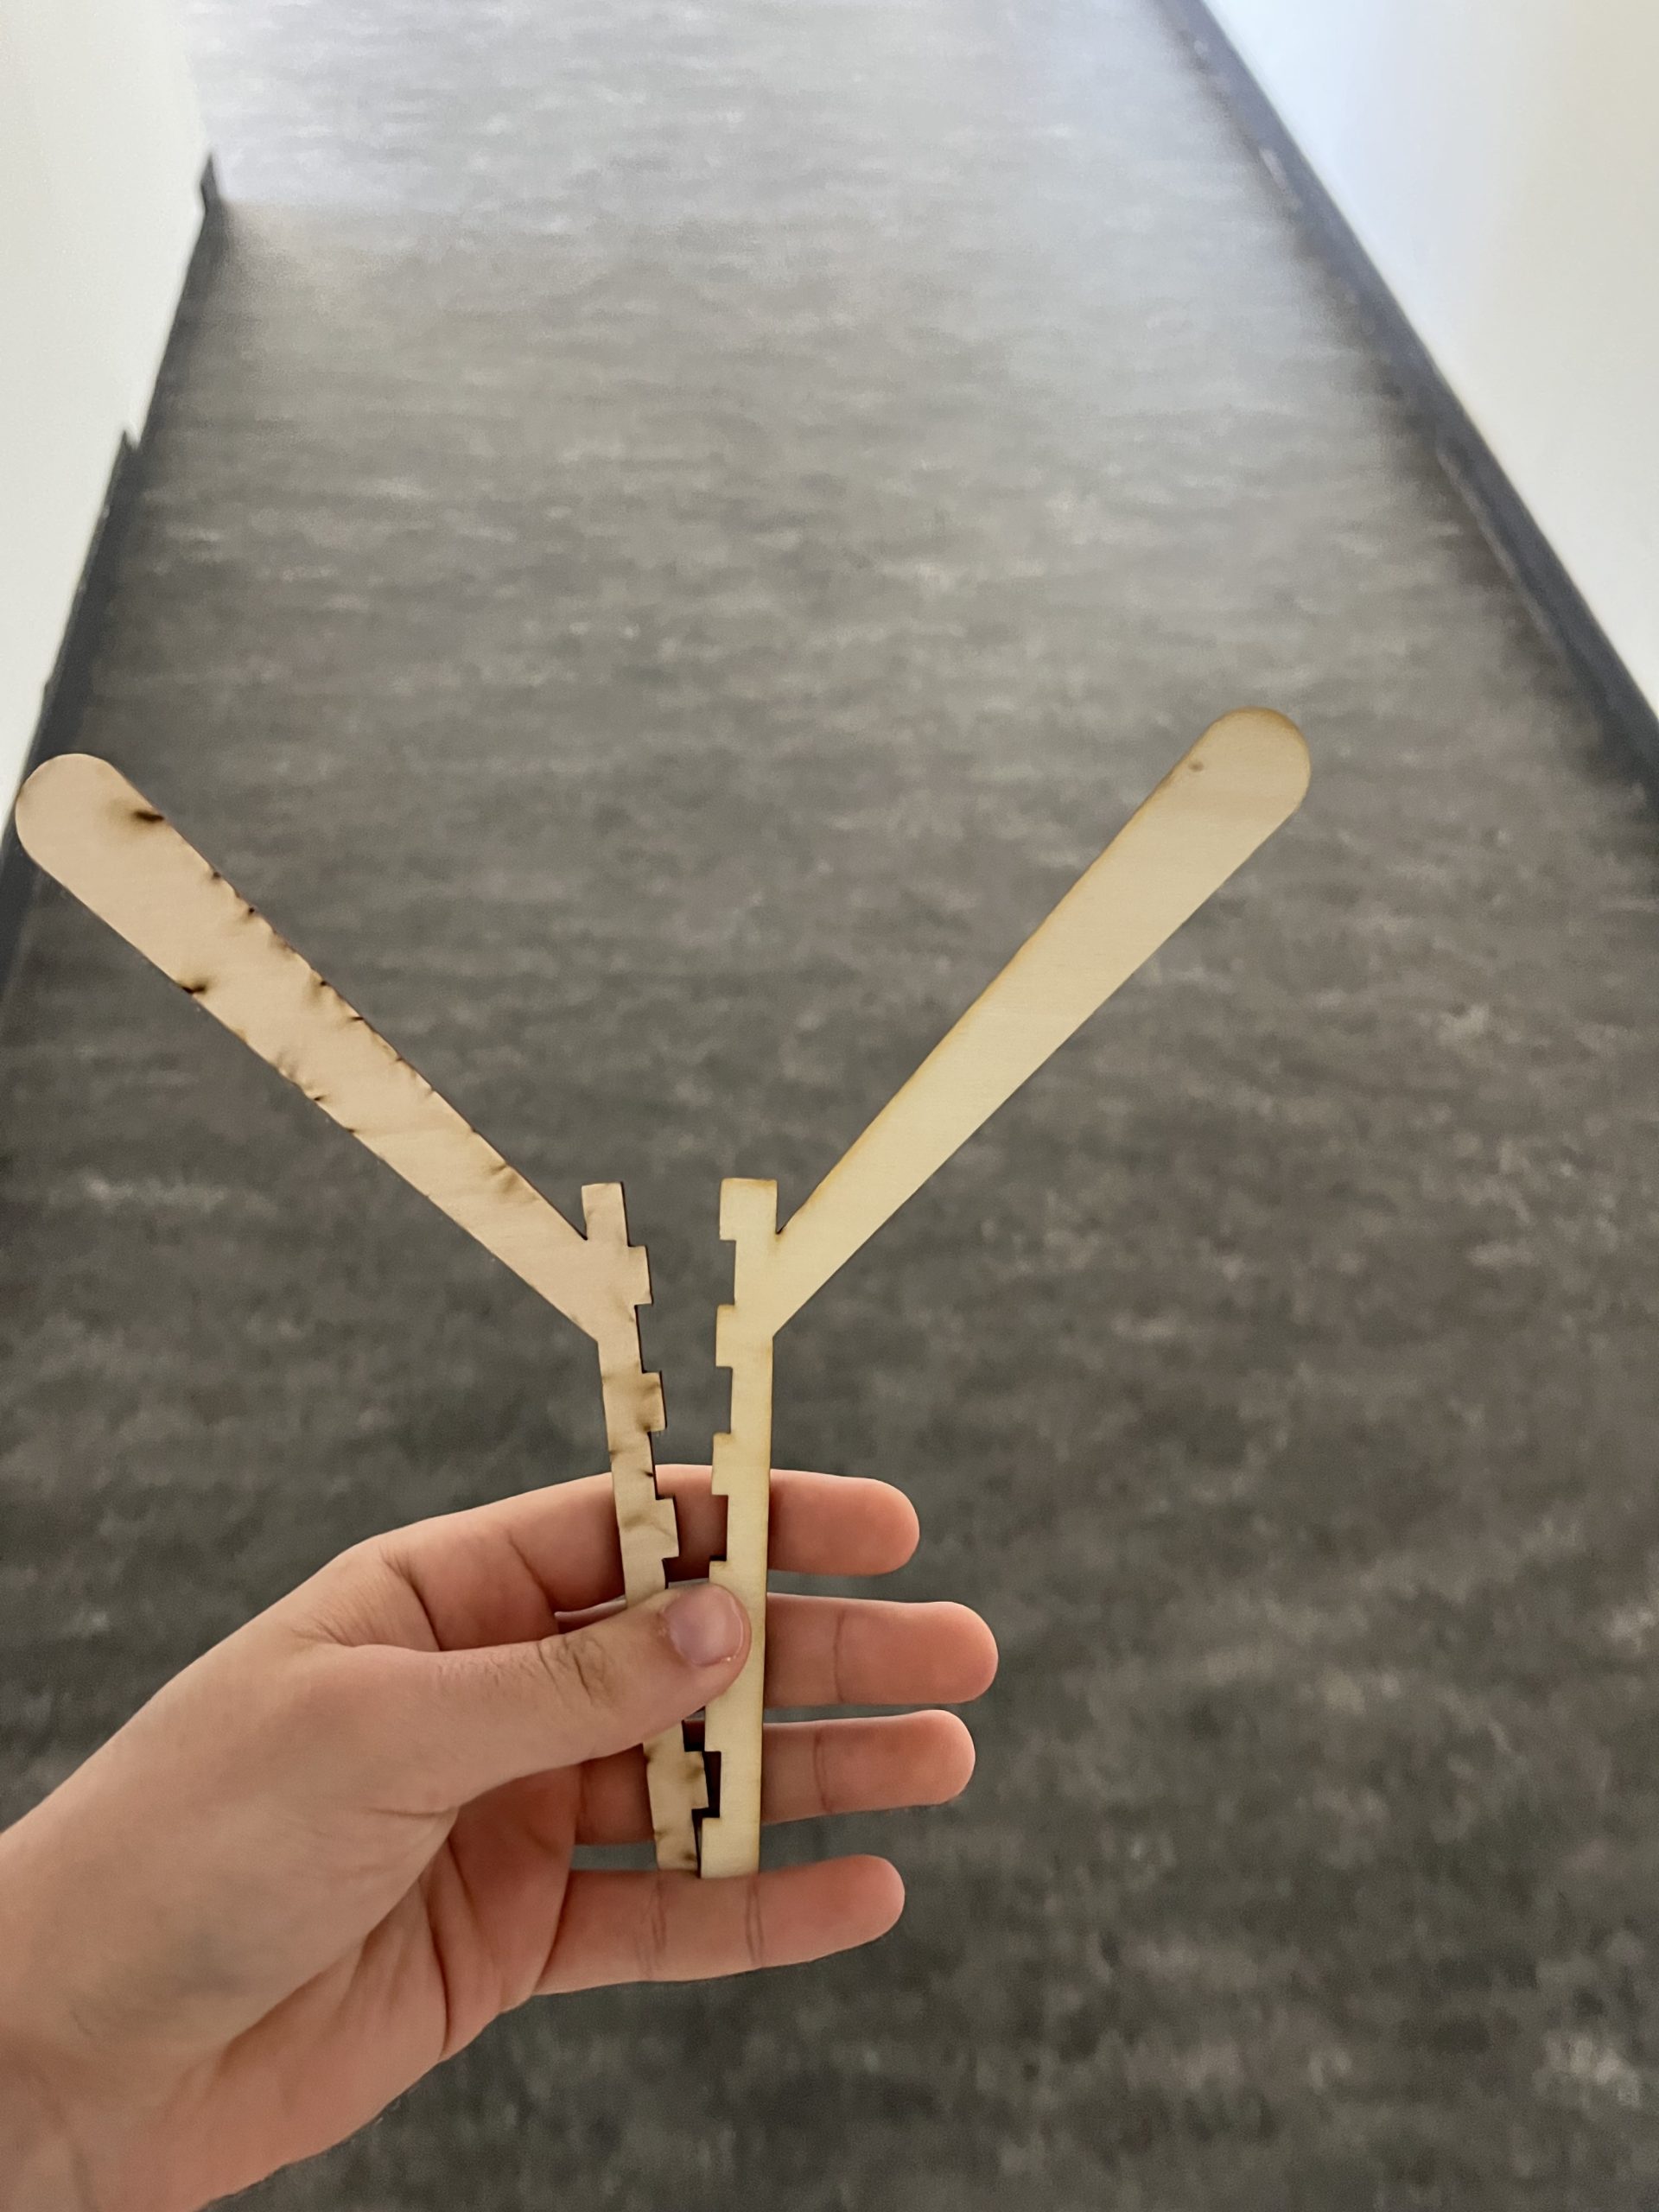
Certains se diront alors, mais pourquoi ne pas tout faire à plat d’un seul et même bloc ? En réalité, les ailes doivent être inclinées vers l’avant mais aussi vers le bas pour avoir une bonne stabilité. Voici donc notre principal problème : l’assemblage. En l’occurrence ici, la découverte du premier problème majeur, les ailes doivent être penchées vers l’avant et vers le bas, dans une fente plate avec une ouverture croissante. Autrement dit, nous devons gérer deux angles d’inclinaisons pendant l’emboiture dans une fente qui ne permet pas de liberté de mouvement et c’est un problème impossible à prévoir sur la CAO. Après de longues réflexions et l’aide de monsieur Verron, nous avons eu une nouvelle idée : ne pas réaliser la CAO de manière à devoir relier les ailes au corps mais plutôt de sorte à avoir une seule pièce découpée en deux en son centre. Nous n’aurions donc plus qu’un angle à gérer et le soucis semblerait réglé. L’idée est assez complexe à visualiser alors voici des photos de notre nouvelle pièce et de sa CAO réalisée en amont :
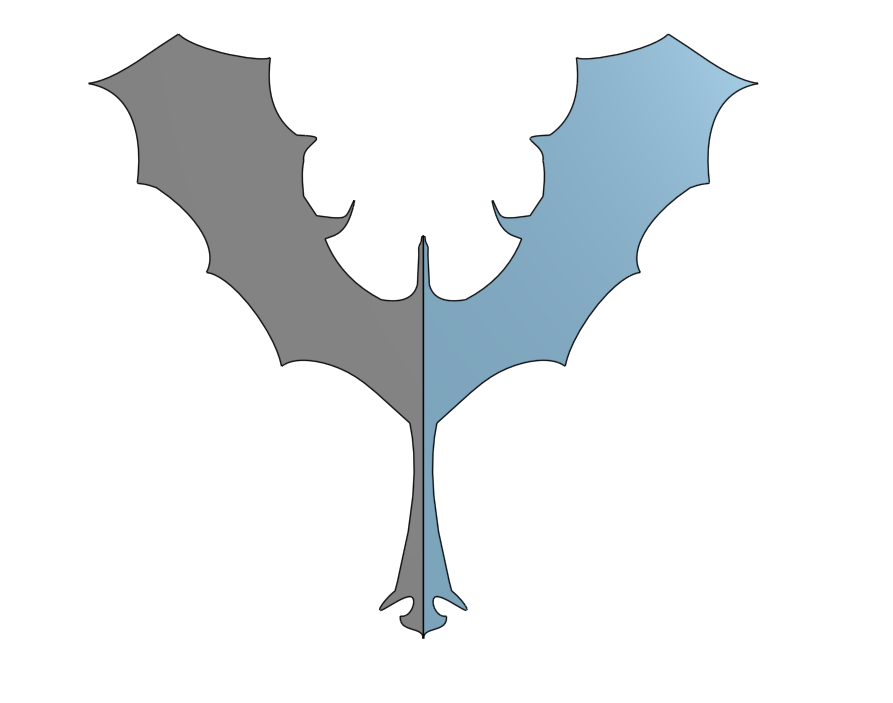
L’idée semble plutôt bonne, nous avons donc réalisé une première CAO du dragon, histoire de rendre le tout plus attrayant qu’un prototype rectangulaire.
En réalité, ce n’est pas exactement le tout premier dragon, plusieurs retouches ont déjà été faites pour arriver à celui-ci mais seulement esthétiques en faisant évidement attention à garder le centre de gravité souhaité. Cette fois, c’est lors de l’application de la fonction laser joint qu’un nouveau problème s’est présenté, le corps est bien trop fin pour y mettre des créneaux au milieu et le modifier changerait tout l’équilibre. Après plusieurs heures de réflexion, un choix a été effectué. Nous réalisons maintenant le corps de face sur la CAO et les ailes à plat, ce qui encore une fois est plus simple à comprendre en image :
Après un long travail sur la forme, le point d’équilibre, la manière d’attacher les ailes au corps, le serrage de celles-ci et surtout de nombreux essais, nous obtenons un objet final très correct.
Pas peu fiers du résultat, néanmoins nous sommes plutôt déçus du par rapport au temps de travail investi. Nous nous sommes rendu compte bien trop tard que l’imprimer en 3D par exemple nous aurait évité bien des soucis que nous avons eu en conséquences de l’utilisation de la découpeuse laser. La réalisation du dragon était néanmoins super agréable et nous sommes fiers d’avoir enfin réussi à mettre en forme cet objet.
Déroulement du deuxième projet
Le second projet a été réalisé en bien moins de temps bien que l’idée de celui-ci était présente dès le début mais grandement retardée par le retard causé par la réalisation du dragon.
L’idée initiale était d’imiter la patineuse artistique afin de reproduire l’effet de conservation d’énergie cinétique visible. Pour cela, nous souhaitions d’abord partir sur l’idée d’une toupie avec des bras que l’on pourrait rétracter durant sa rotation. Là est tout le problème, comment faire rentrer et sortir des bras pendant la rotation ? L’idée paraissant la plus simple : un mini moteur, mais il est trop tard pour le commander et surtout il nous faudrait une extrême précision sur la CAO pour lui laisser une place à l’intérieur de la toupie… Autant dire que ça s’annonçait long et compliqué. Nous avons rapidement compris que la CAO ne serait pas efficace car l’imprimante 3D demanderait trop de temps (que nous n’avons pas) pour réaliser plusieurs essais et nous n’avons pas de solution pour rentrer et sortir les bras durant la rotation.
CAO rapide et abandonnée d’une “toupie”
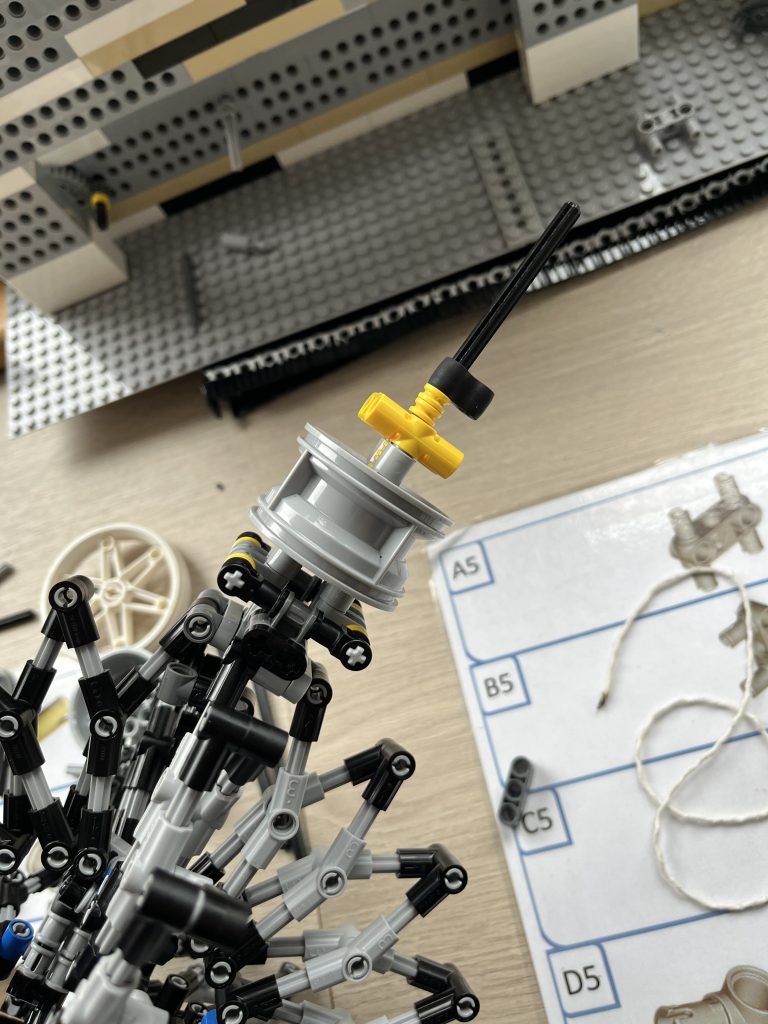
La seule possibilité restante est l’utilisation de LEGO. L’idée peut paraître farfelue néanmoins les LEGO sont connus pour avoir une grande précision et ils permettent le mouvement ! Exactement ce que nous souhaitons. Après plusieurs heures de recherches, c’est monsieur Verron qui proposa l’idée de la sphère rétractable autrement appelée la sphère d’Hoberman. En effet, son “ouverture” nous permettrait d’avoir un effet similaire à l’extension des bras.
Sphère déployable “d’Hoberman”
Les recherches de monsieur Verron ont permis d’avoir un PDF expliquant comment la reproduire en LEGO.
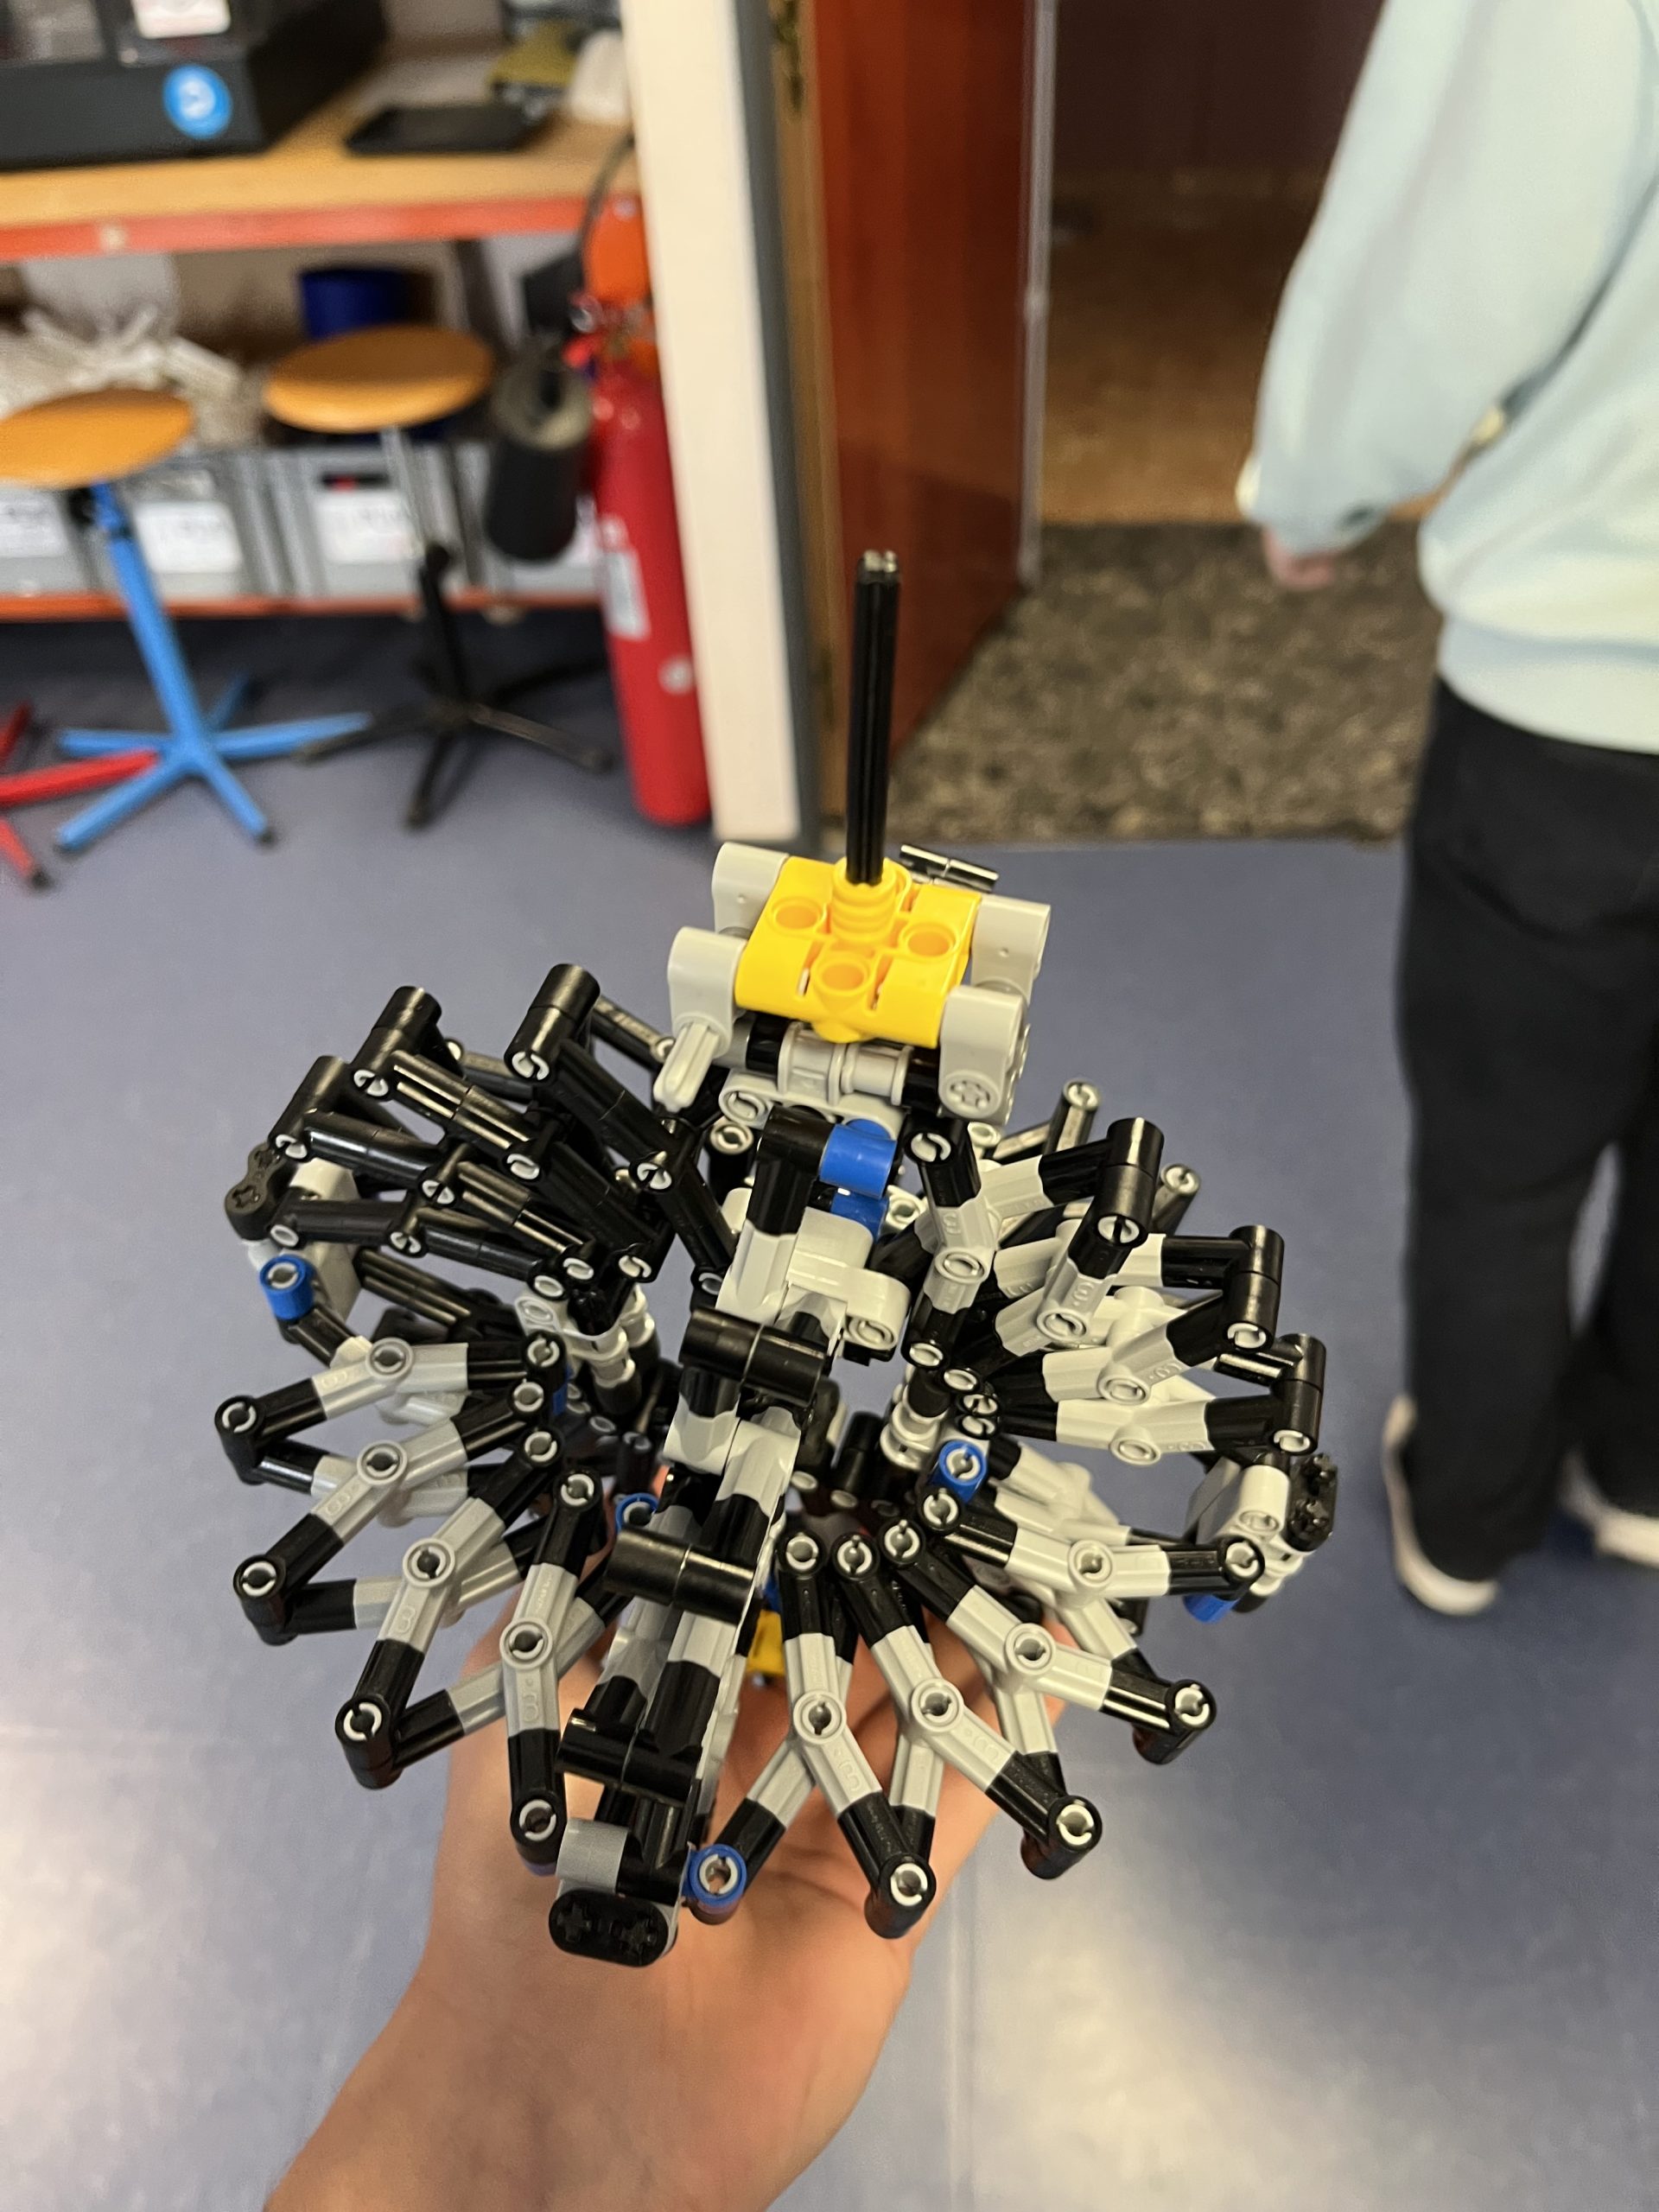
Après l’avoir construite, nous avons dû trouver un moyen de rajouter une tige nous servant à la mettre en rotation. Il a donc fallu trouver une manière de désolidariser la tige de la sphère pour ne pas bloquer la rotation lors de la saisie de la tige.
Sphère en LEGOAjout d’une tige désolidariser
Désormais la sphère tourne mais présente quelques problèmes de stabilité lors du lancement, de plus elle ne tourne pas bien longtemps. Notre but est donc d’améliorer la rotation et d’éviter les frottements qui pourraient la ralentir.
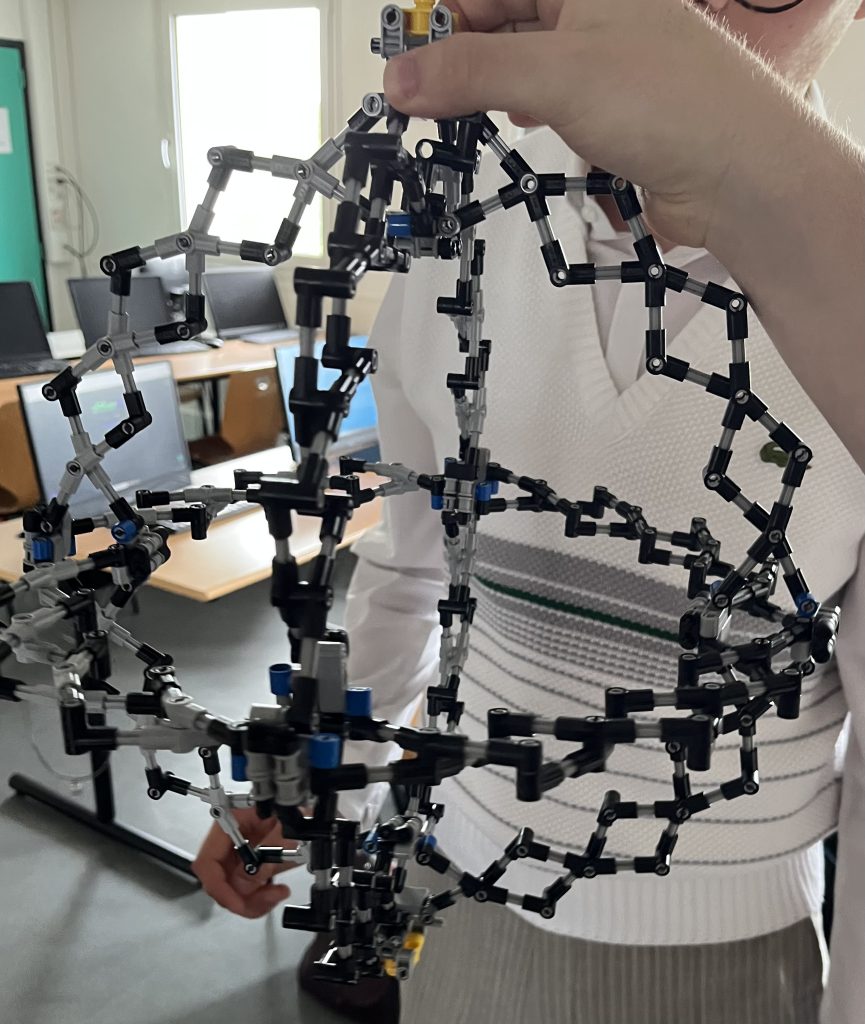
Lors de nos tests pour essayer de rendre la rotation plus stable, nous en avons profiter pour l’agrandir et la rendre plus impressionnante.
Sphère agrandie
La rotation a été stabilisée et la boule agrandie, désormais, essayons de la trouver un moyen de la lancer avec une petite corde pour améliorer sa rotation. Nous devons donc trouver un moyen de fixer une nouvelle pièce qui ne gêne pas la rotation.
Nous avons trouver un moyen d’enrouler une corde, nous avons aussi préparer un fil de coton qui servira de corde, plus qu’à tester le montage.
Il s’avère que la cordelette lance la sphère trop fort, la force centrifuge devient trop grande pour pouvoir appuyer dessus (pour la faire rétrécir) sans que des pièces ne lâchent. L’idée est donc abandonnée surtout au vu du peu de temps qu’il nous reste nous préférons continuer de la renforcer pour la lancer correctement à la main et qu’elle tourne plus longtemps.
On finit par obtenir un résultat dont nous sommes fiers aussi ! Surtout compte tenu de l’efficacité dont nous avons fait preuve.
Sphère d’Hoberman terminée
En guise de conclusion, la réalisation de ces projets a été globalement de bons moments nous permettant de travailler différemment et en autonomie. Néanmoins, si c’était à refaire, l’organisation de notre temps serait à revoir.
Salut tout le monde ! Nous sommes en deuxième année de prépa intégrée à Polytech Angers et nous avons eu l’opportunité de réaliser un projet concret, en groupe et sur plusieurs semaines. Parmi la trentaine d’idées proposées, une nous a tout de suite parlé : la boîte à histoires.
C’est un petit objet destiné aux enfants pour écouter des histoires fantastiques, un peu comme la boîte Lunii® déjà commercialisée, qui permet d’écouter des histoires absolument n’importe où. En tout cas voici l’objet que nous avons finalement obtenu :
Boîte à histoire Lunii® VS la nôtre
Objectifs
Au départ, avant même de commencer à toucher à l’ordinateur ou aux breadboards, nous avons pu examiner ce qui a été notre modèle au tout début de la session projet : la boîte à histoires de Maxime et Adrien, réalisée il y a maintenant 2 ans. On a pu pointer du doigt certains points d’amélioration parmi lesquels, je cite :
Que la boîte soit transportable (donc plus besoin de la brancher en permanence)
Que le volume soit réglable plus facilement
Pouvoir changer les histoires sur la carte SD via un ordinateur
Un design plus adapté et plus sympa
Câblages et programmation de la boîte
Quand nous avons commencé, nous ne savions pas vraiment où nous allions. Nous avions peu de connaissances en électronique ou en programmation…
On a donc appris, dans un premier temps, à programmer en langage C pour faire fonctionner une carte Arduino®. Cette carte est super importante pour que notre boîte fonctionne puisque c’est elle qui va avoir en mémoire tout notre codage (fonctionnement des boutons, du son ou de l’écran).
Aussi nous avons dû sélectionner plusieurs composants qui se devaient d’être compatibles les uns avec les autres. C’était assez complexe de tous les assembler ensemble car peu de personnes font leur boîte à histoires eux-mêmes et donc il est difficile de comprendre comment relier tel écran à tel autre composant. Nous avons donc dû regarder beaucoup de tuto Youtube et pas mal de datasheet (ce sont des documents qui indiquent comment fonctionne chaque composant).
Ensuite nous avons “simplement” soudé les fils les uns avec les autres afin qu’ils ne partent pas dans tous les sens (même si ça a un peu été le cas car ils n’étaient vraiment pas solides pour certains) ! Enfin bref, une fois tous les fils soudés (solidement) et les programmes importés, tout à commencé à fonctionner : nous avions le squelette de notre boîte à histoires ! Mais on ne pouvait pas s’arrêter en si bon chemin…
Structure de la boîte
Pour tout vous dire, nous avons, en réalité, travaillé à 4 sur ce projet mais nous avons dû proposer 2 boîtes et se diviser en 2 groupes. Pour notre part, nous vous proposons une superbe boîte à histoire en bois ! On pourrait croire que c’est simple à créer mais pas tant que ça. Nous avons utilisé pour ce faire le logiciel SolidWorks®. On avait déjà pu travailler avec ce logiciel par le passé mais ça n’avait là rien à voir puisque ce n’était pas du plastique. On à donc dû imaginer une boîte à plat et suffisamment solide pour que le bois ne cède pas, pour vous montrer :
CAO de la boîte à histoires
On a pu utiliser une découpeuse laser et obtenir la structure de notre boîte que nous n’avions plus qu’à plier, pour obtenir tout une bordure continue et arrondie. On s’est aussi rendu compte que 5 mm d’épaisseur pour le bois : c’est très fin et évidemment ça casse…
Après plusieurs maquettes brisées, on a fait ressortir notre côté artistique, créatif, inventif et nous avons poursuivi le design de notre boîte en y ajoutant des petites gravures un peu enfantines et joyeuses mais surtout qui faisaient rêver…
Comme vous pouvez le voir, on a un peu touché à tout dans ce projet, on a beaucoup appris et on s’est surtout beaucoup amusées à chercher des solutions à chacun de nos problèmes. Aussi, merci à nos représentants de projet M. Guyonneau et M. Mercier, qui nous ont bien aidé à résoudre certains de nos blocages.
Merci de nous avoir lu, en espérant que le projet vous ait autant plu qu’à nous 😉
Si vous repoussez trois fois votre réveil avant de vous lever, ce blog est fait pour vous !
Partez à la découverte de notre projet de deuxième année, qui allie créativité, technologies et une approche innovante pour rendre vos matins plus supportables.
Qui sommes nous?
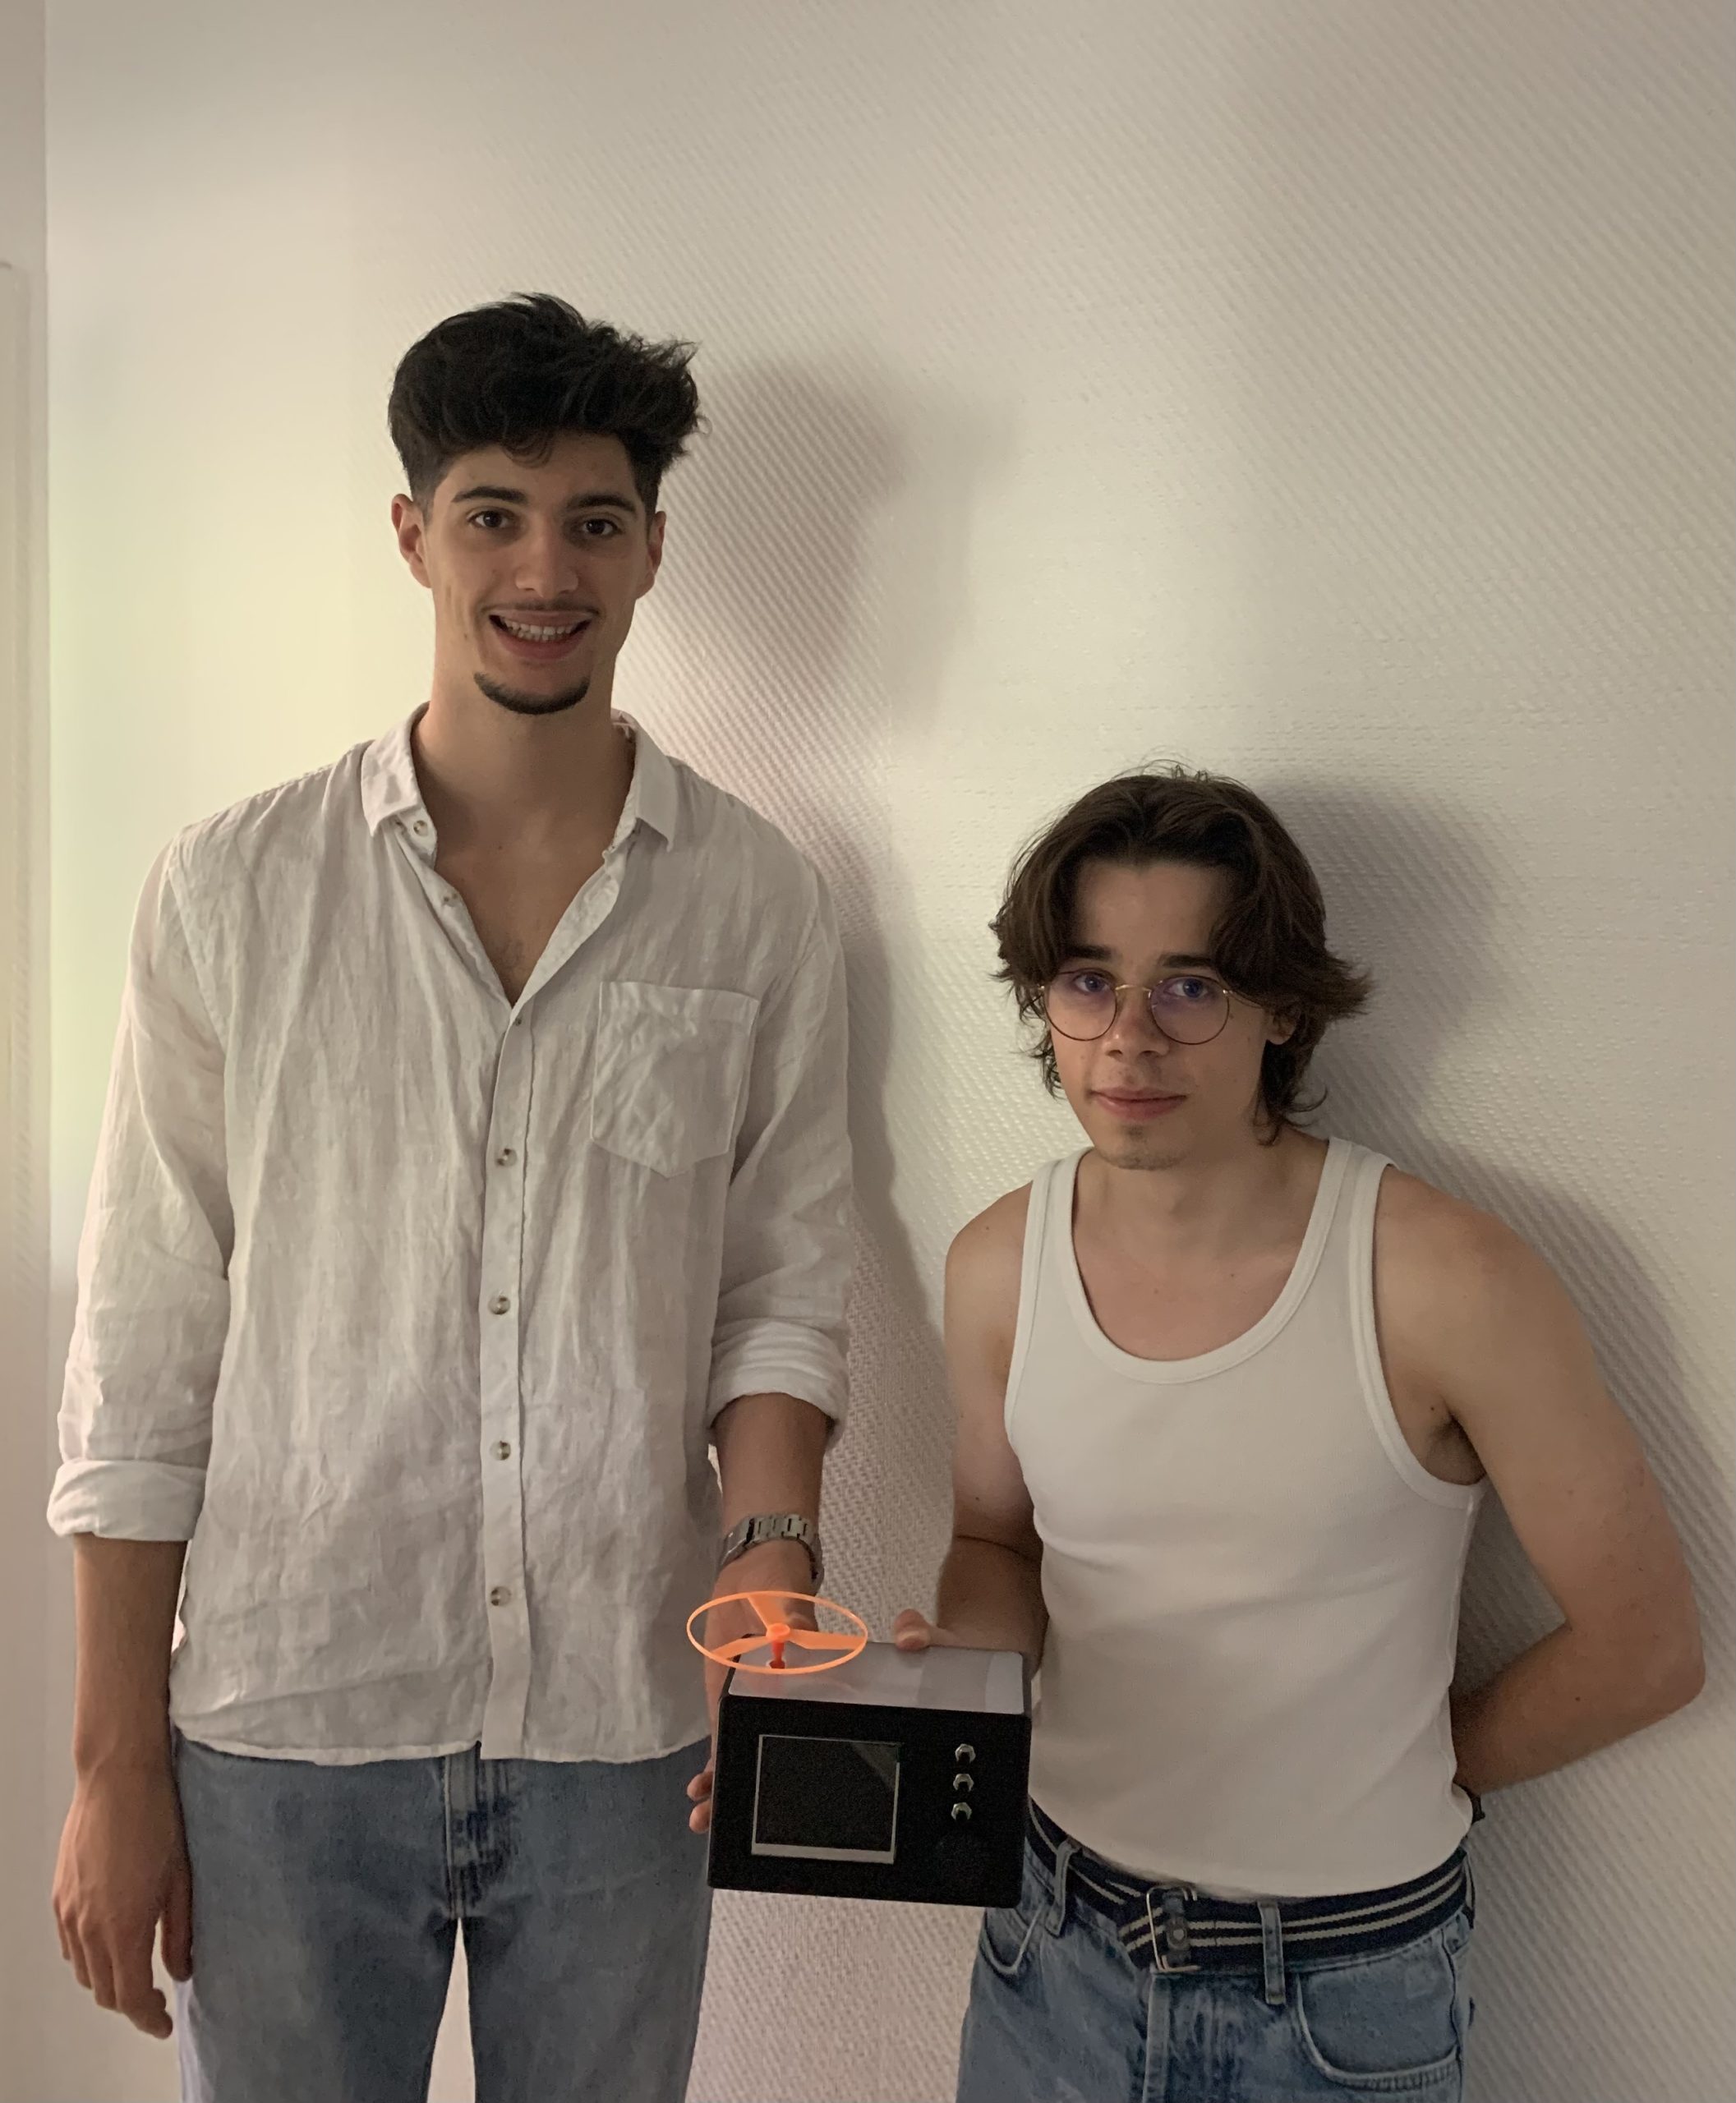
Nous sommes Baptiste et Raphaël, deux élèves de l’école Polytech Angers, passionnés par l’innovation, la création et la programmation. Cette année, nous avons réalisé un projet commun pour valider les notions théoriques acquises au cours des deux dernières années. Ce travail a été l’occasion de développer nos premières compétences techniques et manuelles, en utilisant du matériel de pointe mis à disposition par l’école, comme des imprimantes 3D ou des fraiseuses numériques.
En somme, ce projet a stimulé notre curiosité scientifique et constitue une étape importante dans notre parcours d’ingénieur.
Un projet, lequel?
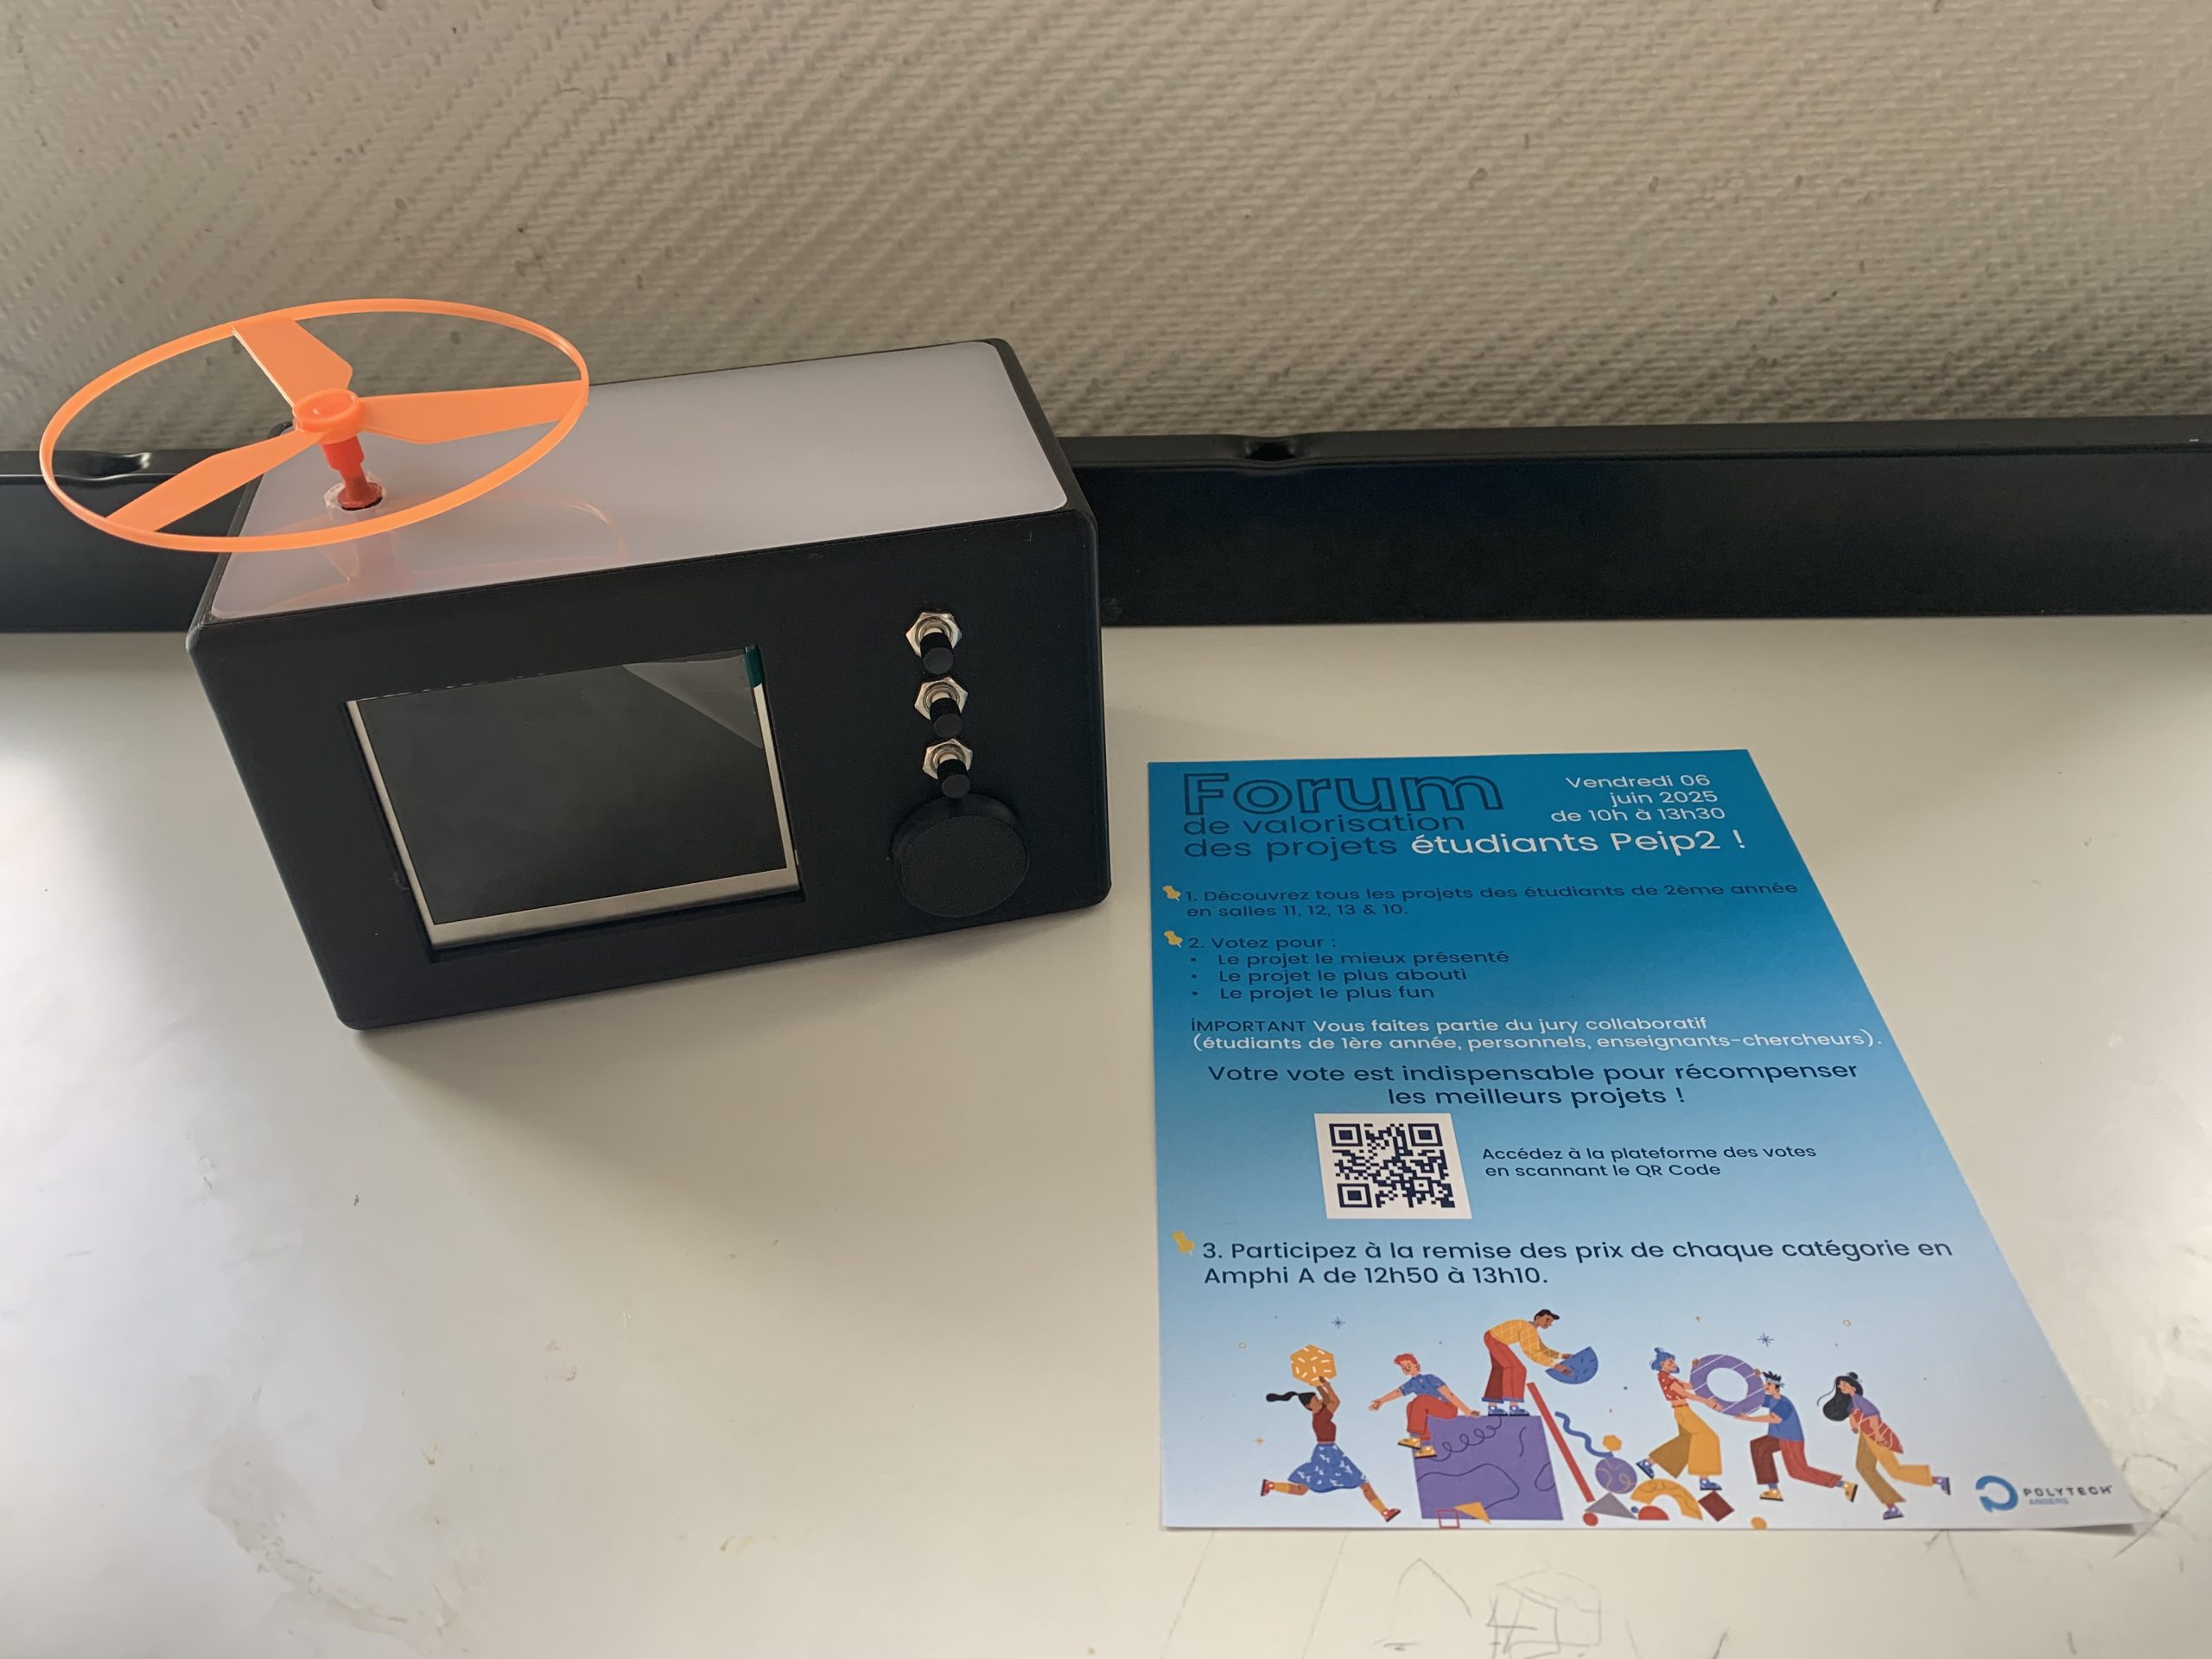
Notre objectif principal est de créer un réveil connecté, capable de se connecter au WIFI et de régler, d’une manière autonome, l’intensité lumineuse de son écran. Nous avons également ajouté des fonctionnalités supplémentaires pour rendre ce projet plus authentique. C’est l’exemple d’un simulateur d’aube ; d’une sonnerie personnalisable avec la musique de son choix; ainsi qu’une hélice qui s’envole et qui doit être replacée sur son socle pour pouvoir arrêter la sonnerie.
Étape 1 : fonctionnalités essentielles
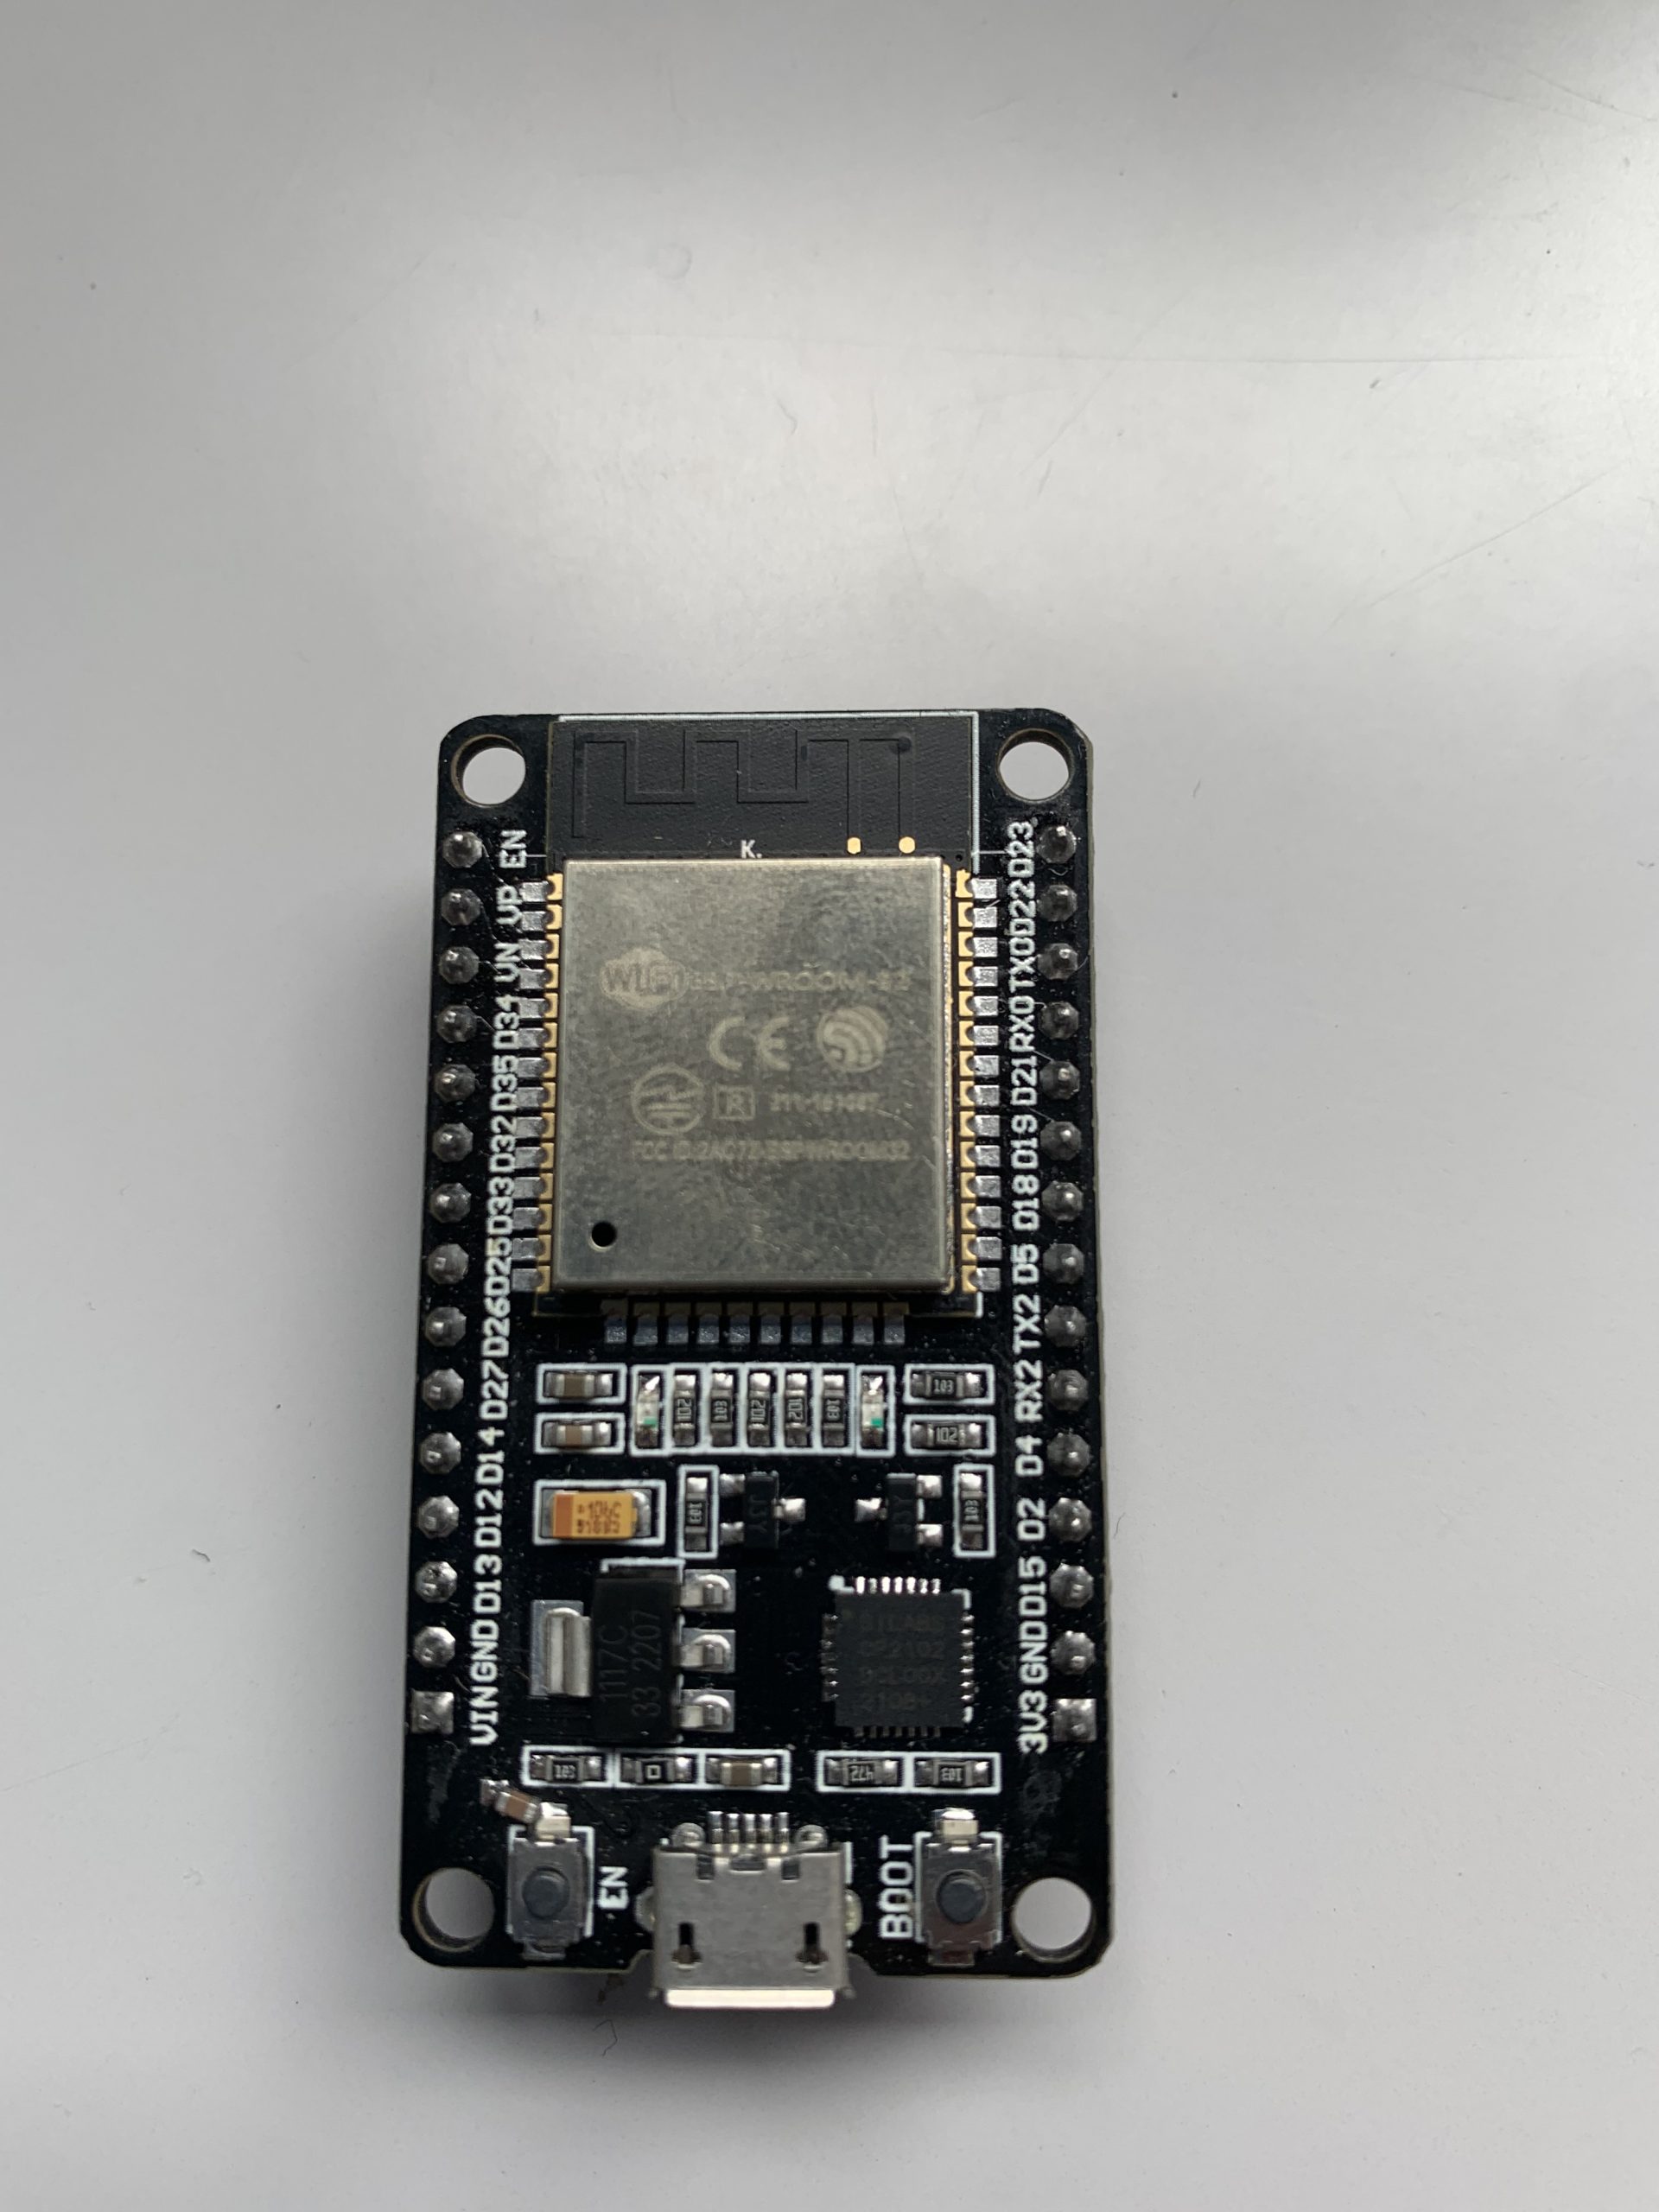
Pour réaliser les fonctionnalités de base de notre réveil, nous avons utilisé un ESP32 et un IDE Arduino. Il nous permet de connecter divers composants électroniques, tels que des capteurs, des moteurs et un écran.
A partir de nos connaissances en Langage C nous sommes rapidement parvenus à comprendre la programmation de notre ESP32. En outre, de nombreuses librairies sont disponibles sur internet pour simplifier nos programmes.
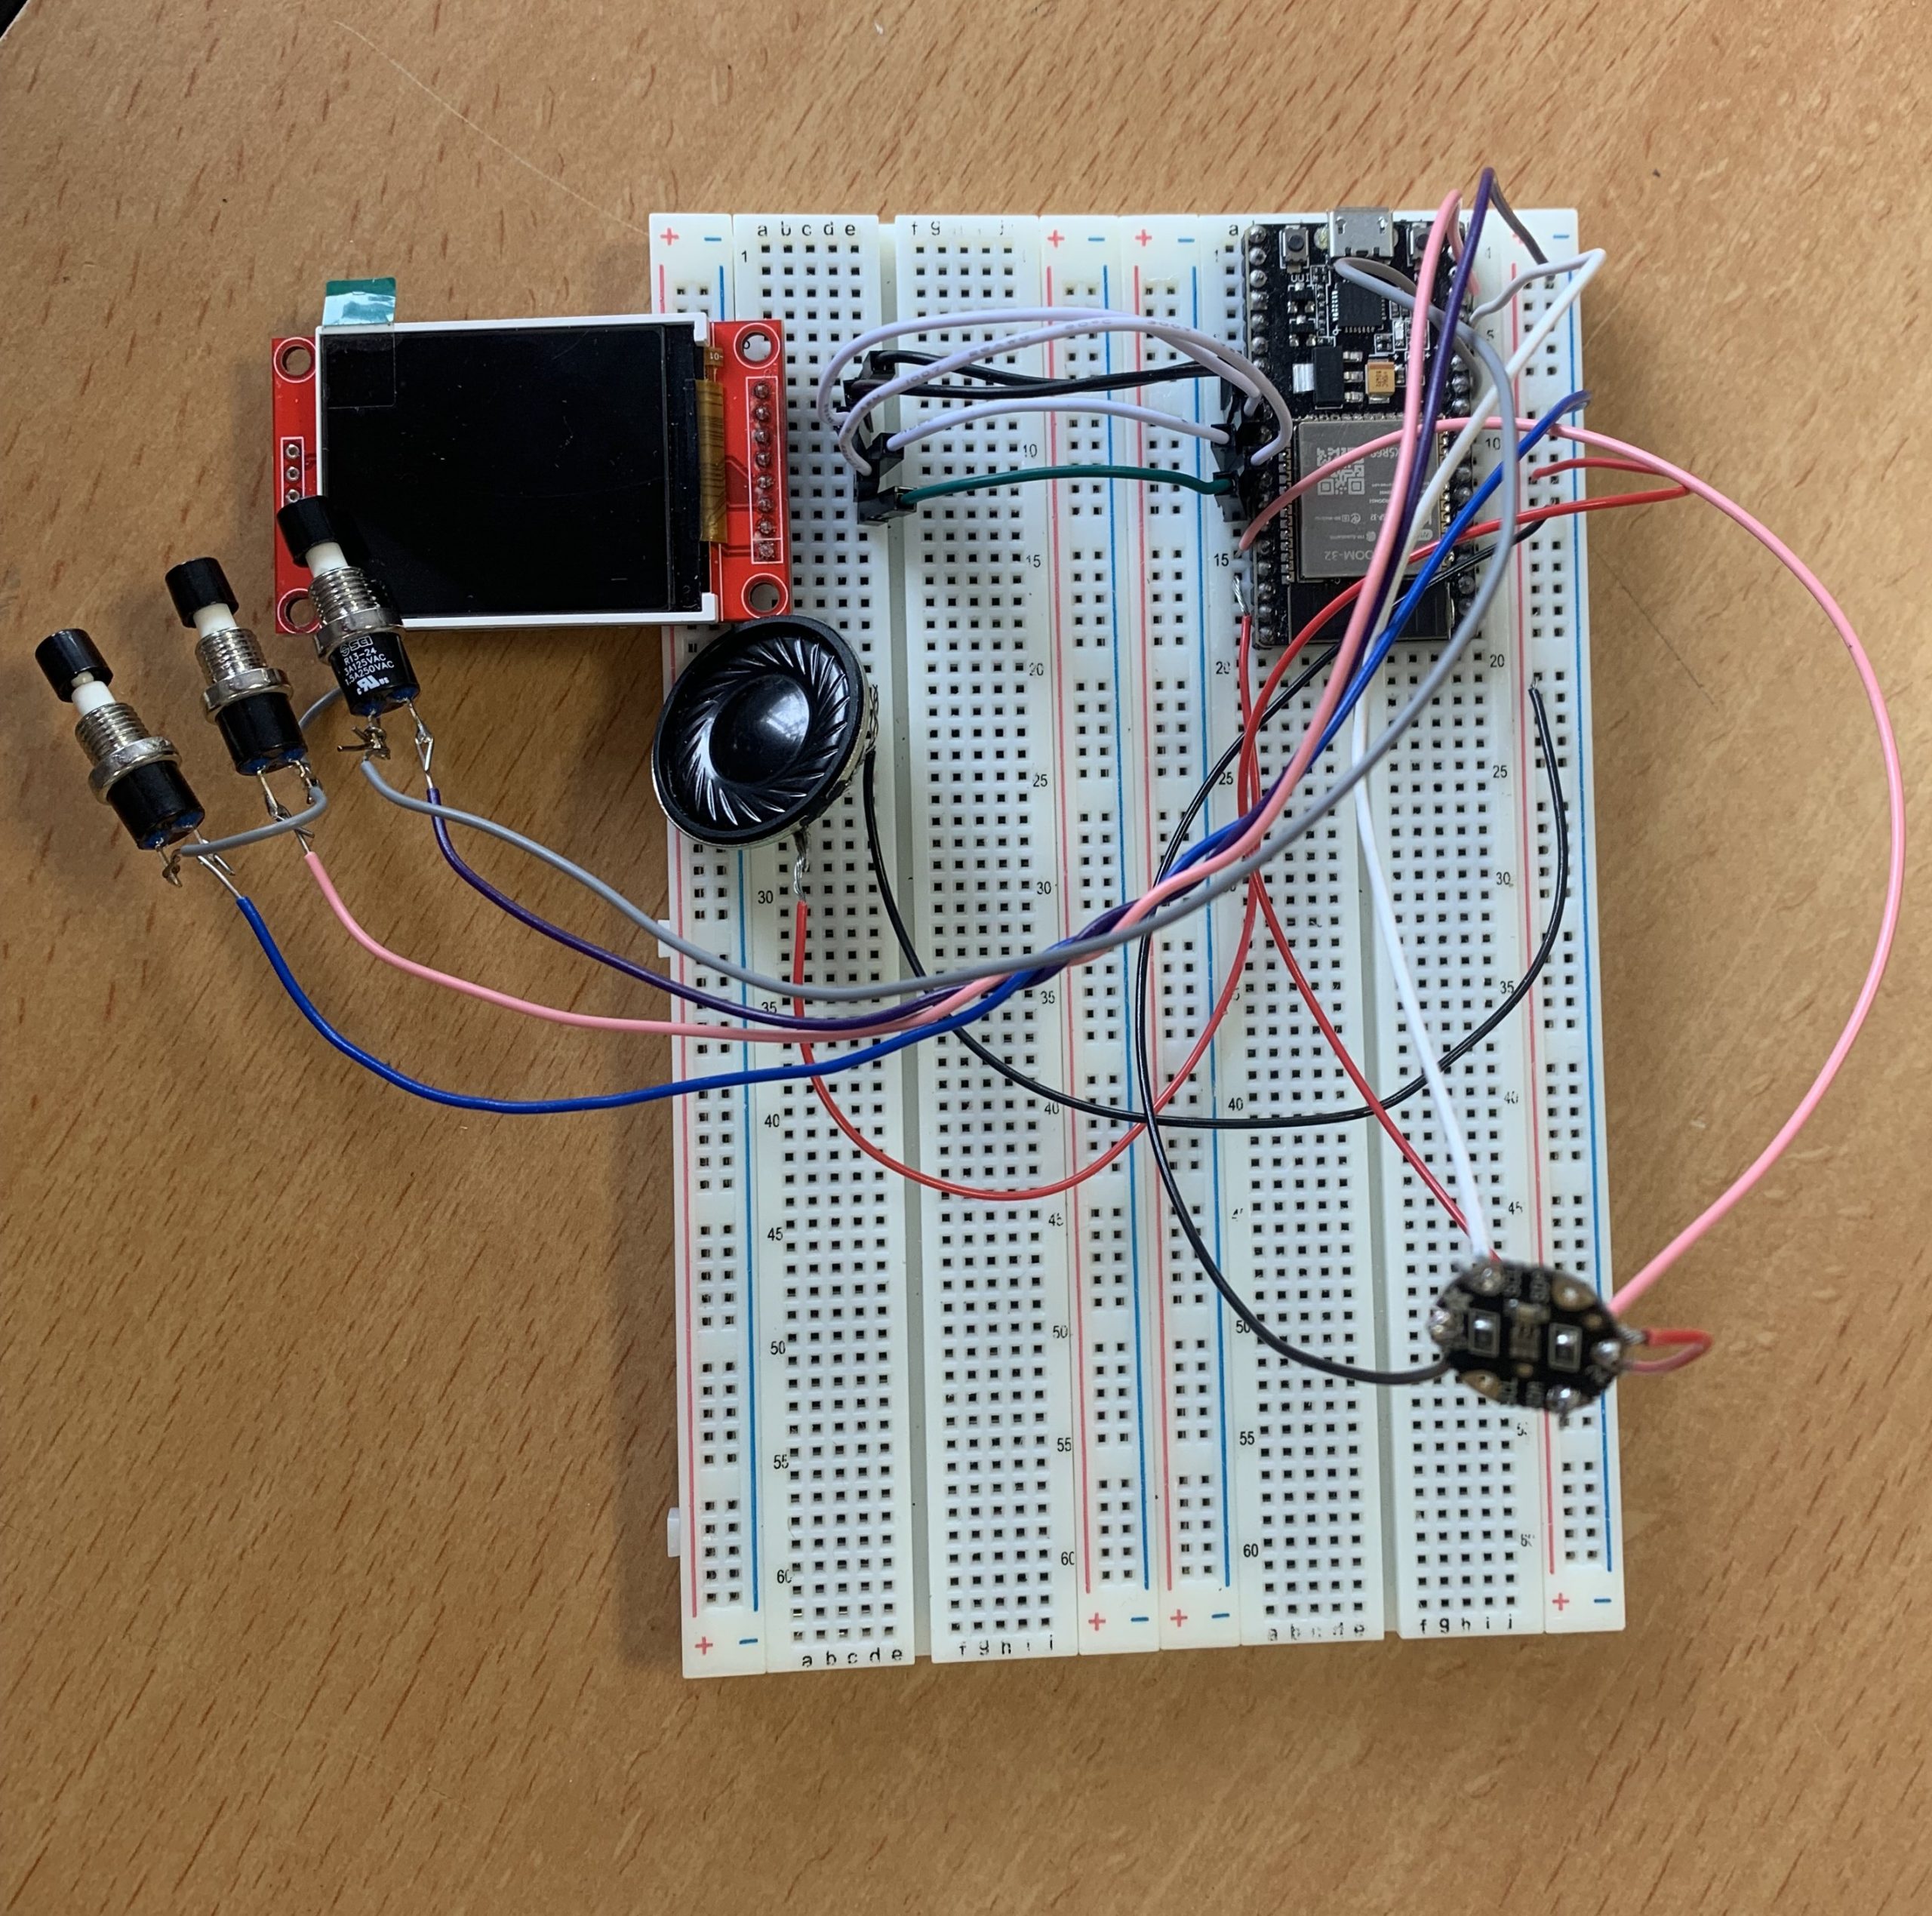
Nous avons donc obtenu un système composé de quatre composants : un lot de trois boutons poussoirs pour régler l’heure du réveil et de l’alarme ; un haut parleur pour émettre le son de la sonnerie, un capteur de luminosité TSL2561 pour détecter la luminosité de la pièce ; et enfin, un écran LSD qui affiche l’heure avec plus ou moins d’intensité en fonction de l’information reçue par le capteur de luminosité.
Étape 2 : fonctionnalités supplémentaires
Après 3 semaines de travail, nous avions globalement réalisé notre réveil mais nous souhaitions ajouter davantage de fonctionnalités. Sur les remarques de notre professeur référent, nous avons donc ajouté un simulateur d’aube et une sonnerie personnalisée.
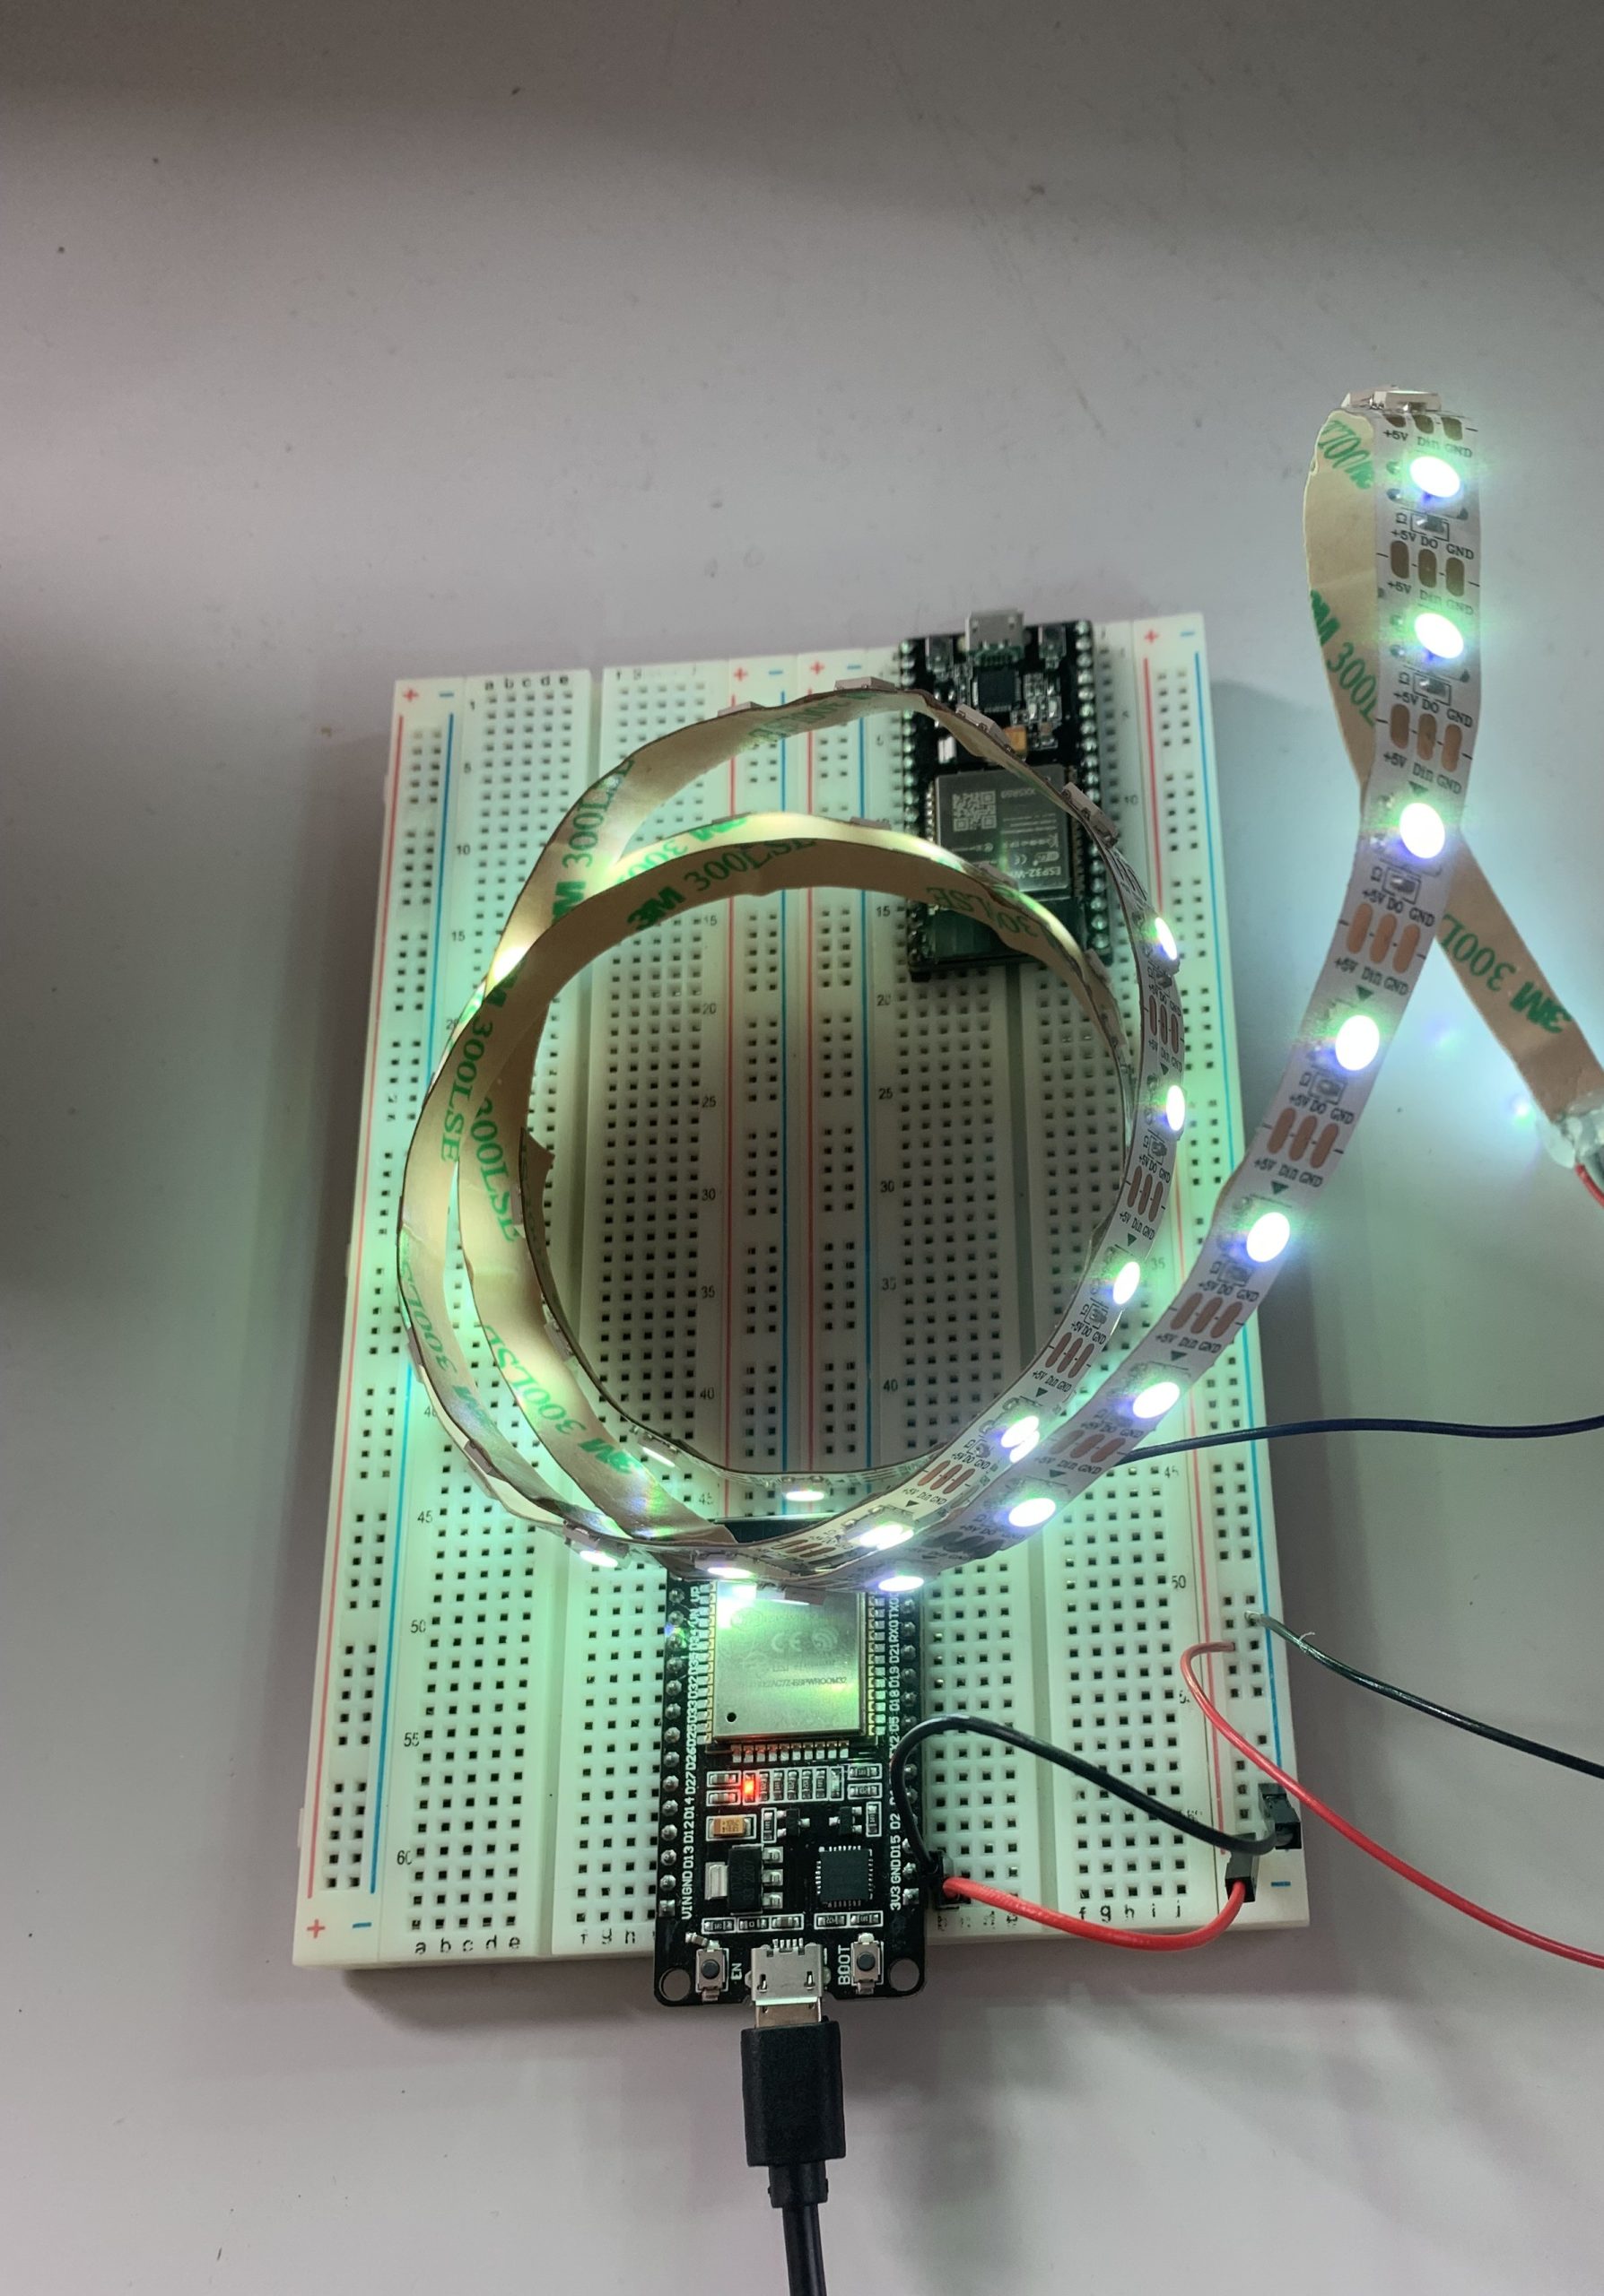
Un simulateur d’aube imite le lever du soleil, afin que votre réveil soit naturel. Pour créer cette fonctionnalité, nous avons utilisé des LED RGB, un fil de plusieurs LED indépendantes à intensité variable. Un programme allume ses LED 10 minutes avant l’heure du réveil et augmente progressivement son intensité lumineuse jusqu’au déclenchement de la sonnerie.
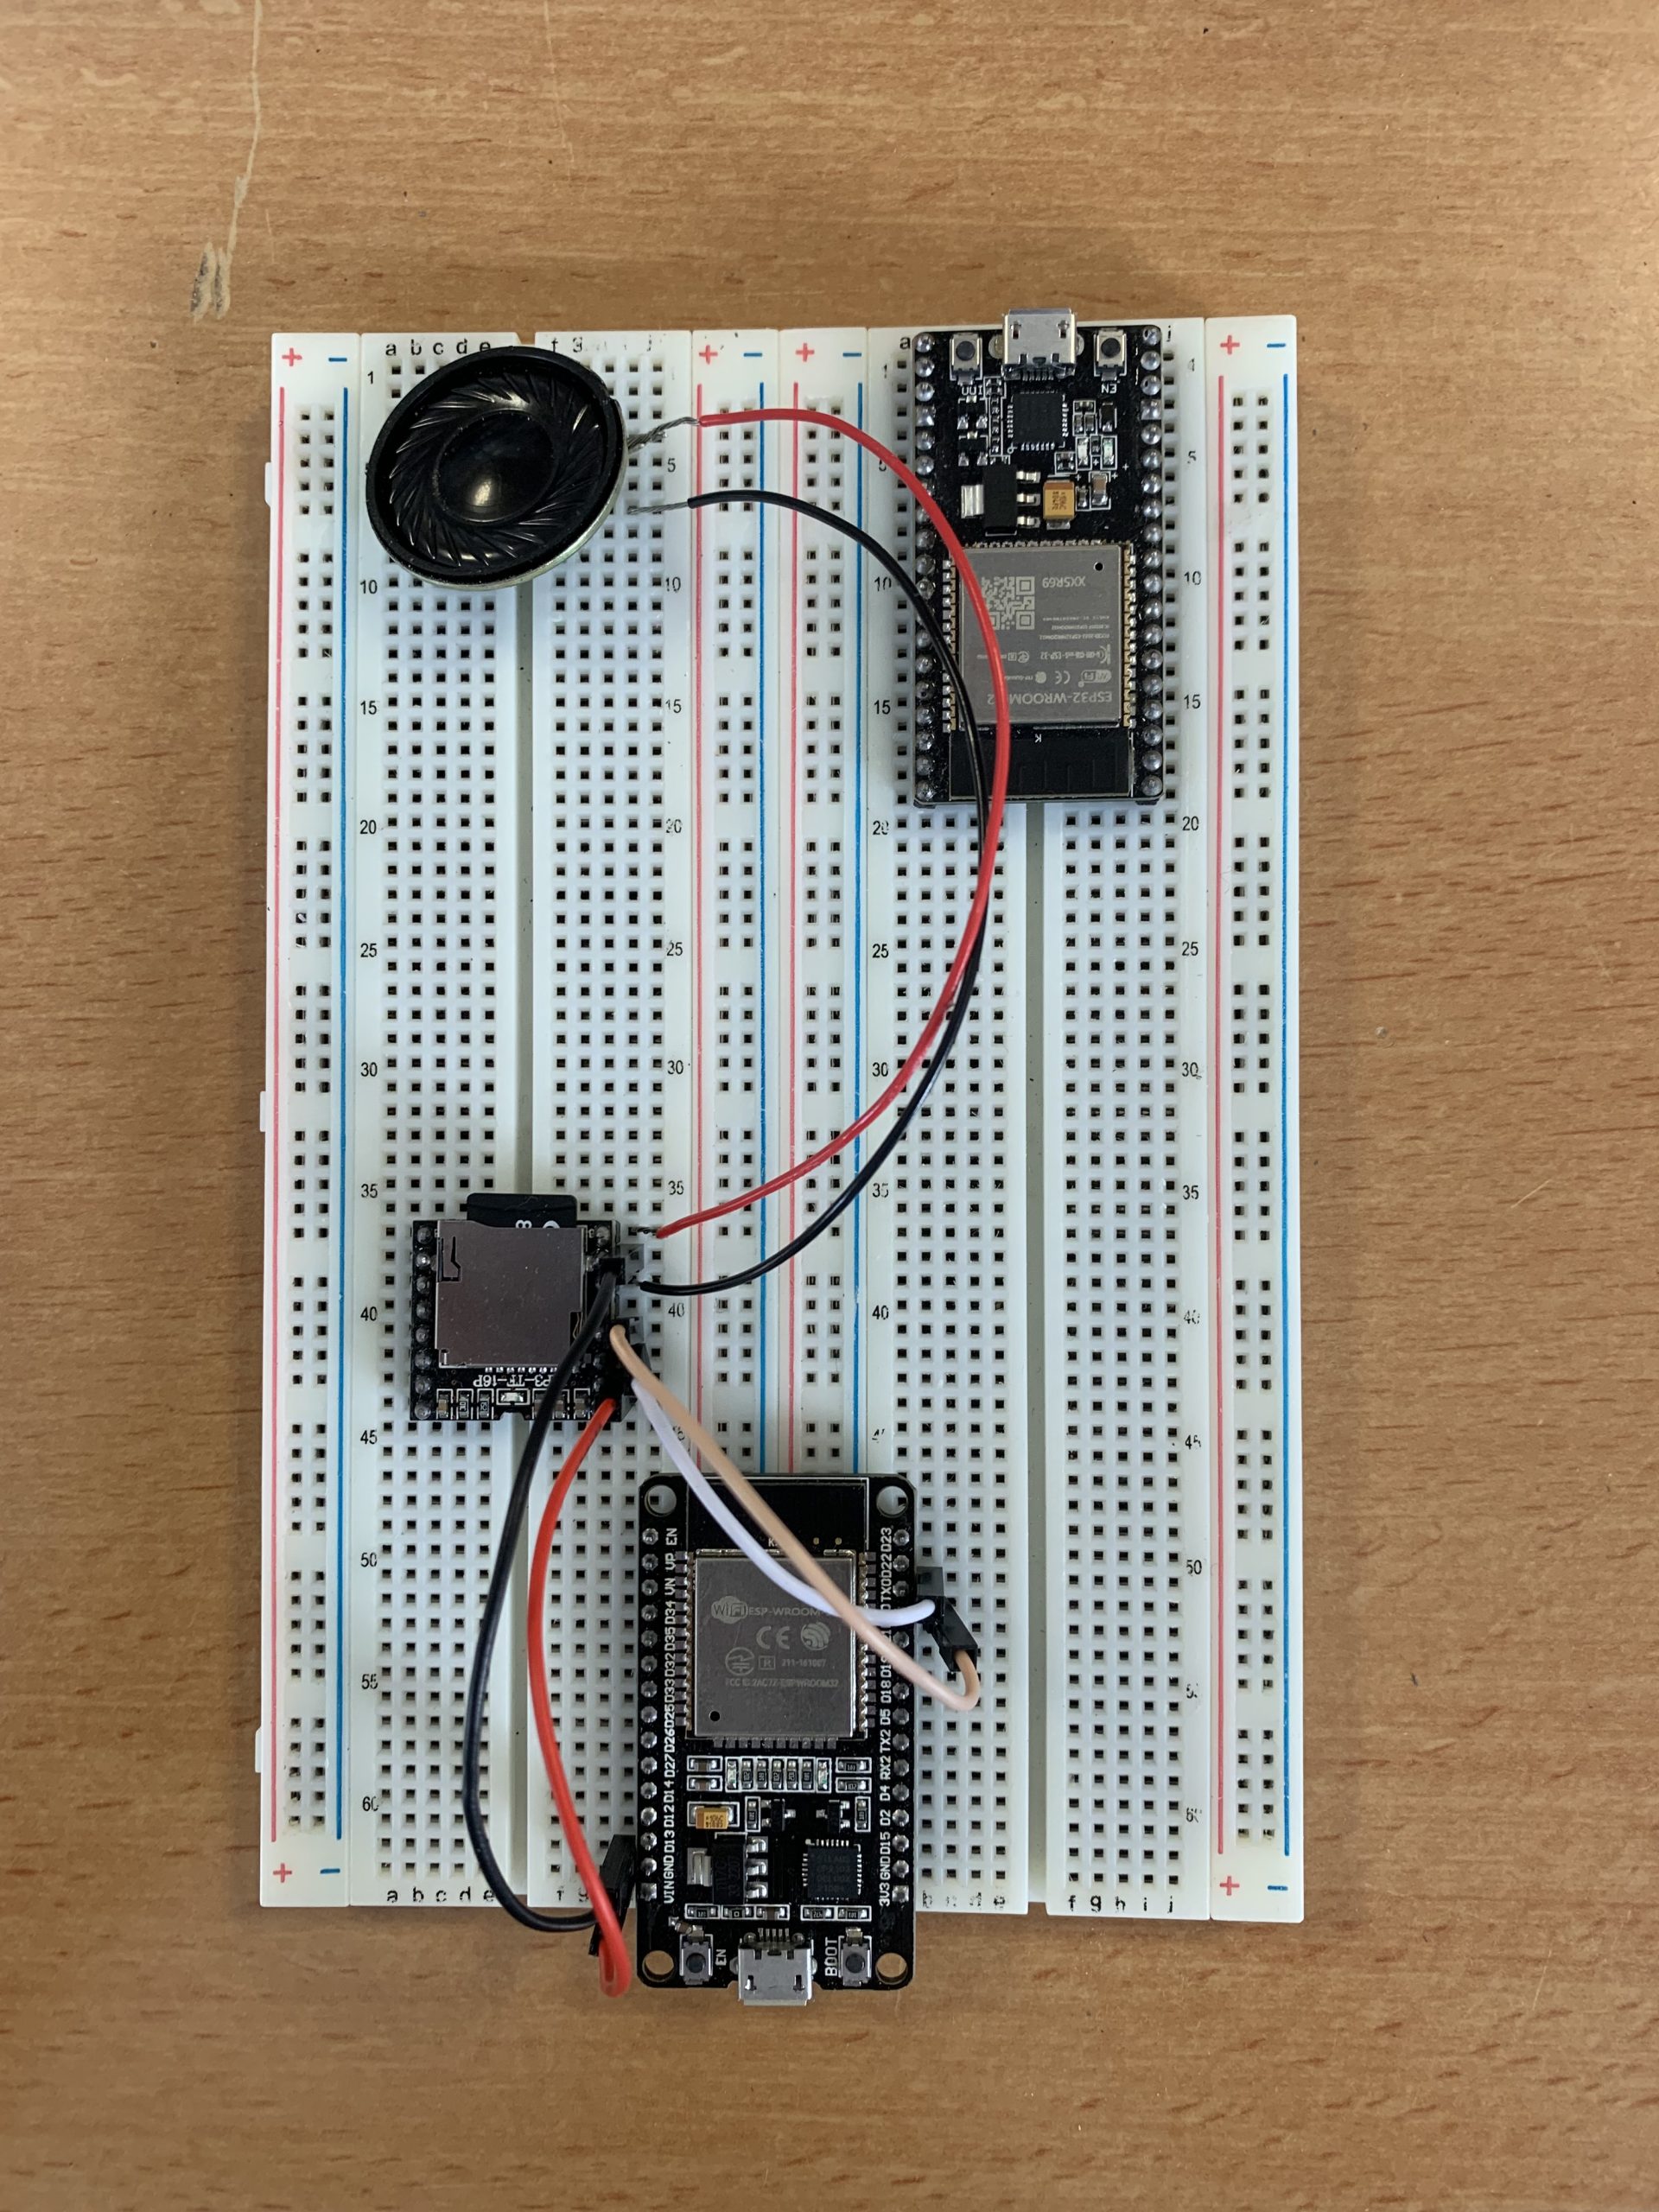
Pour ajouter encore plus de personnalisation, nous avons décidé de laisser l’utilisateur choisir sa sonnerie. Nous avons donc utilisé un lecteur de fichiers mp3 compatible avec notre ESP32. Après quelques recherches pour comprendre le fonctionnement de ce composant, nous avons ajouté nos propres musiques sur une carte SD et obtenu le résultat souhaité.
Dans cette deuxième phase de notre projet, nous avons également remplacé nos boutons poussoirs par un encodeur rotatif pour régler l’heure de la sonnerie plus facilement.
Étape 3 : Partie mécanique
Lors des étapes précédentes, nous avons principalement fait de la programmation et nous souhaitions ajouter une partie mécanique. C’est ainsi que l’idée d’une hélice, nous obligeant à nous lever pour la replacer sur son socle, nous est venue.
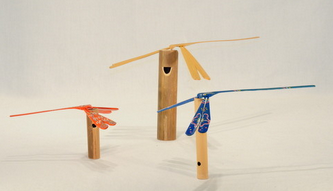
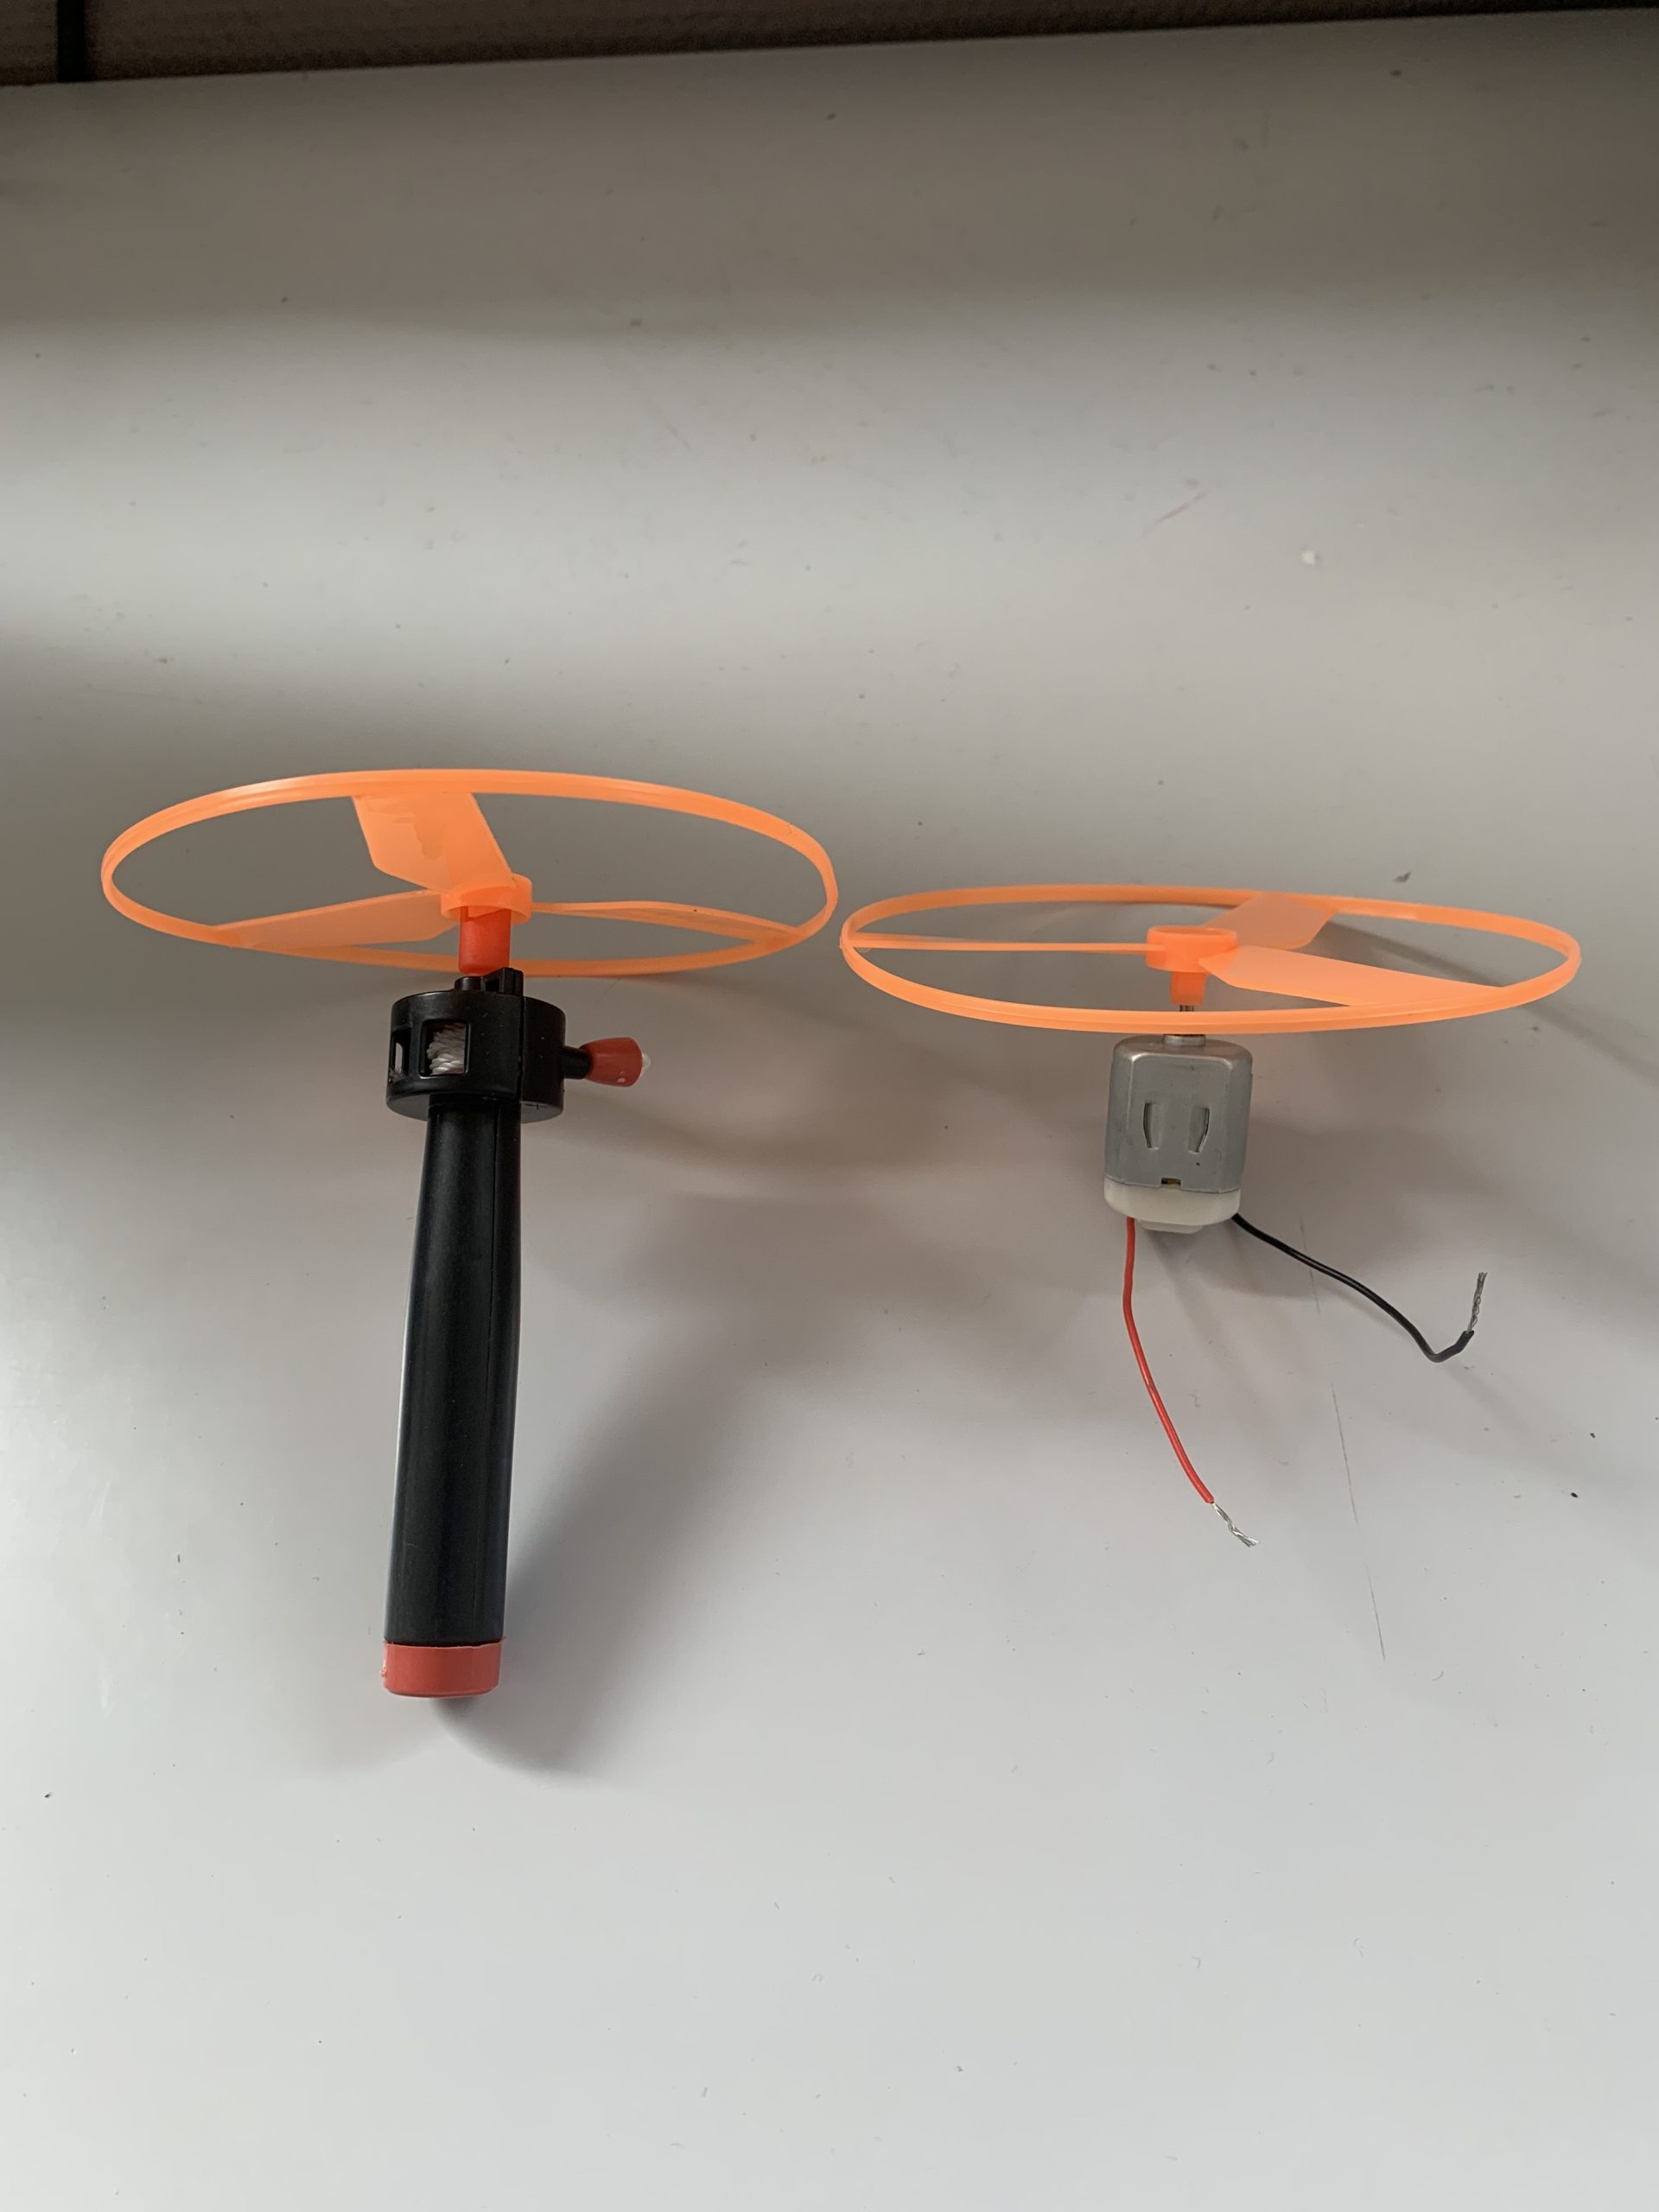
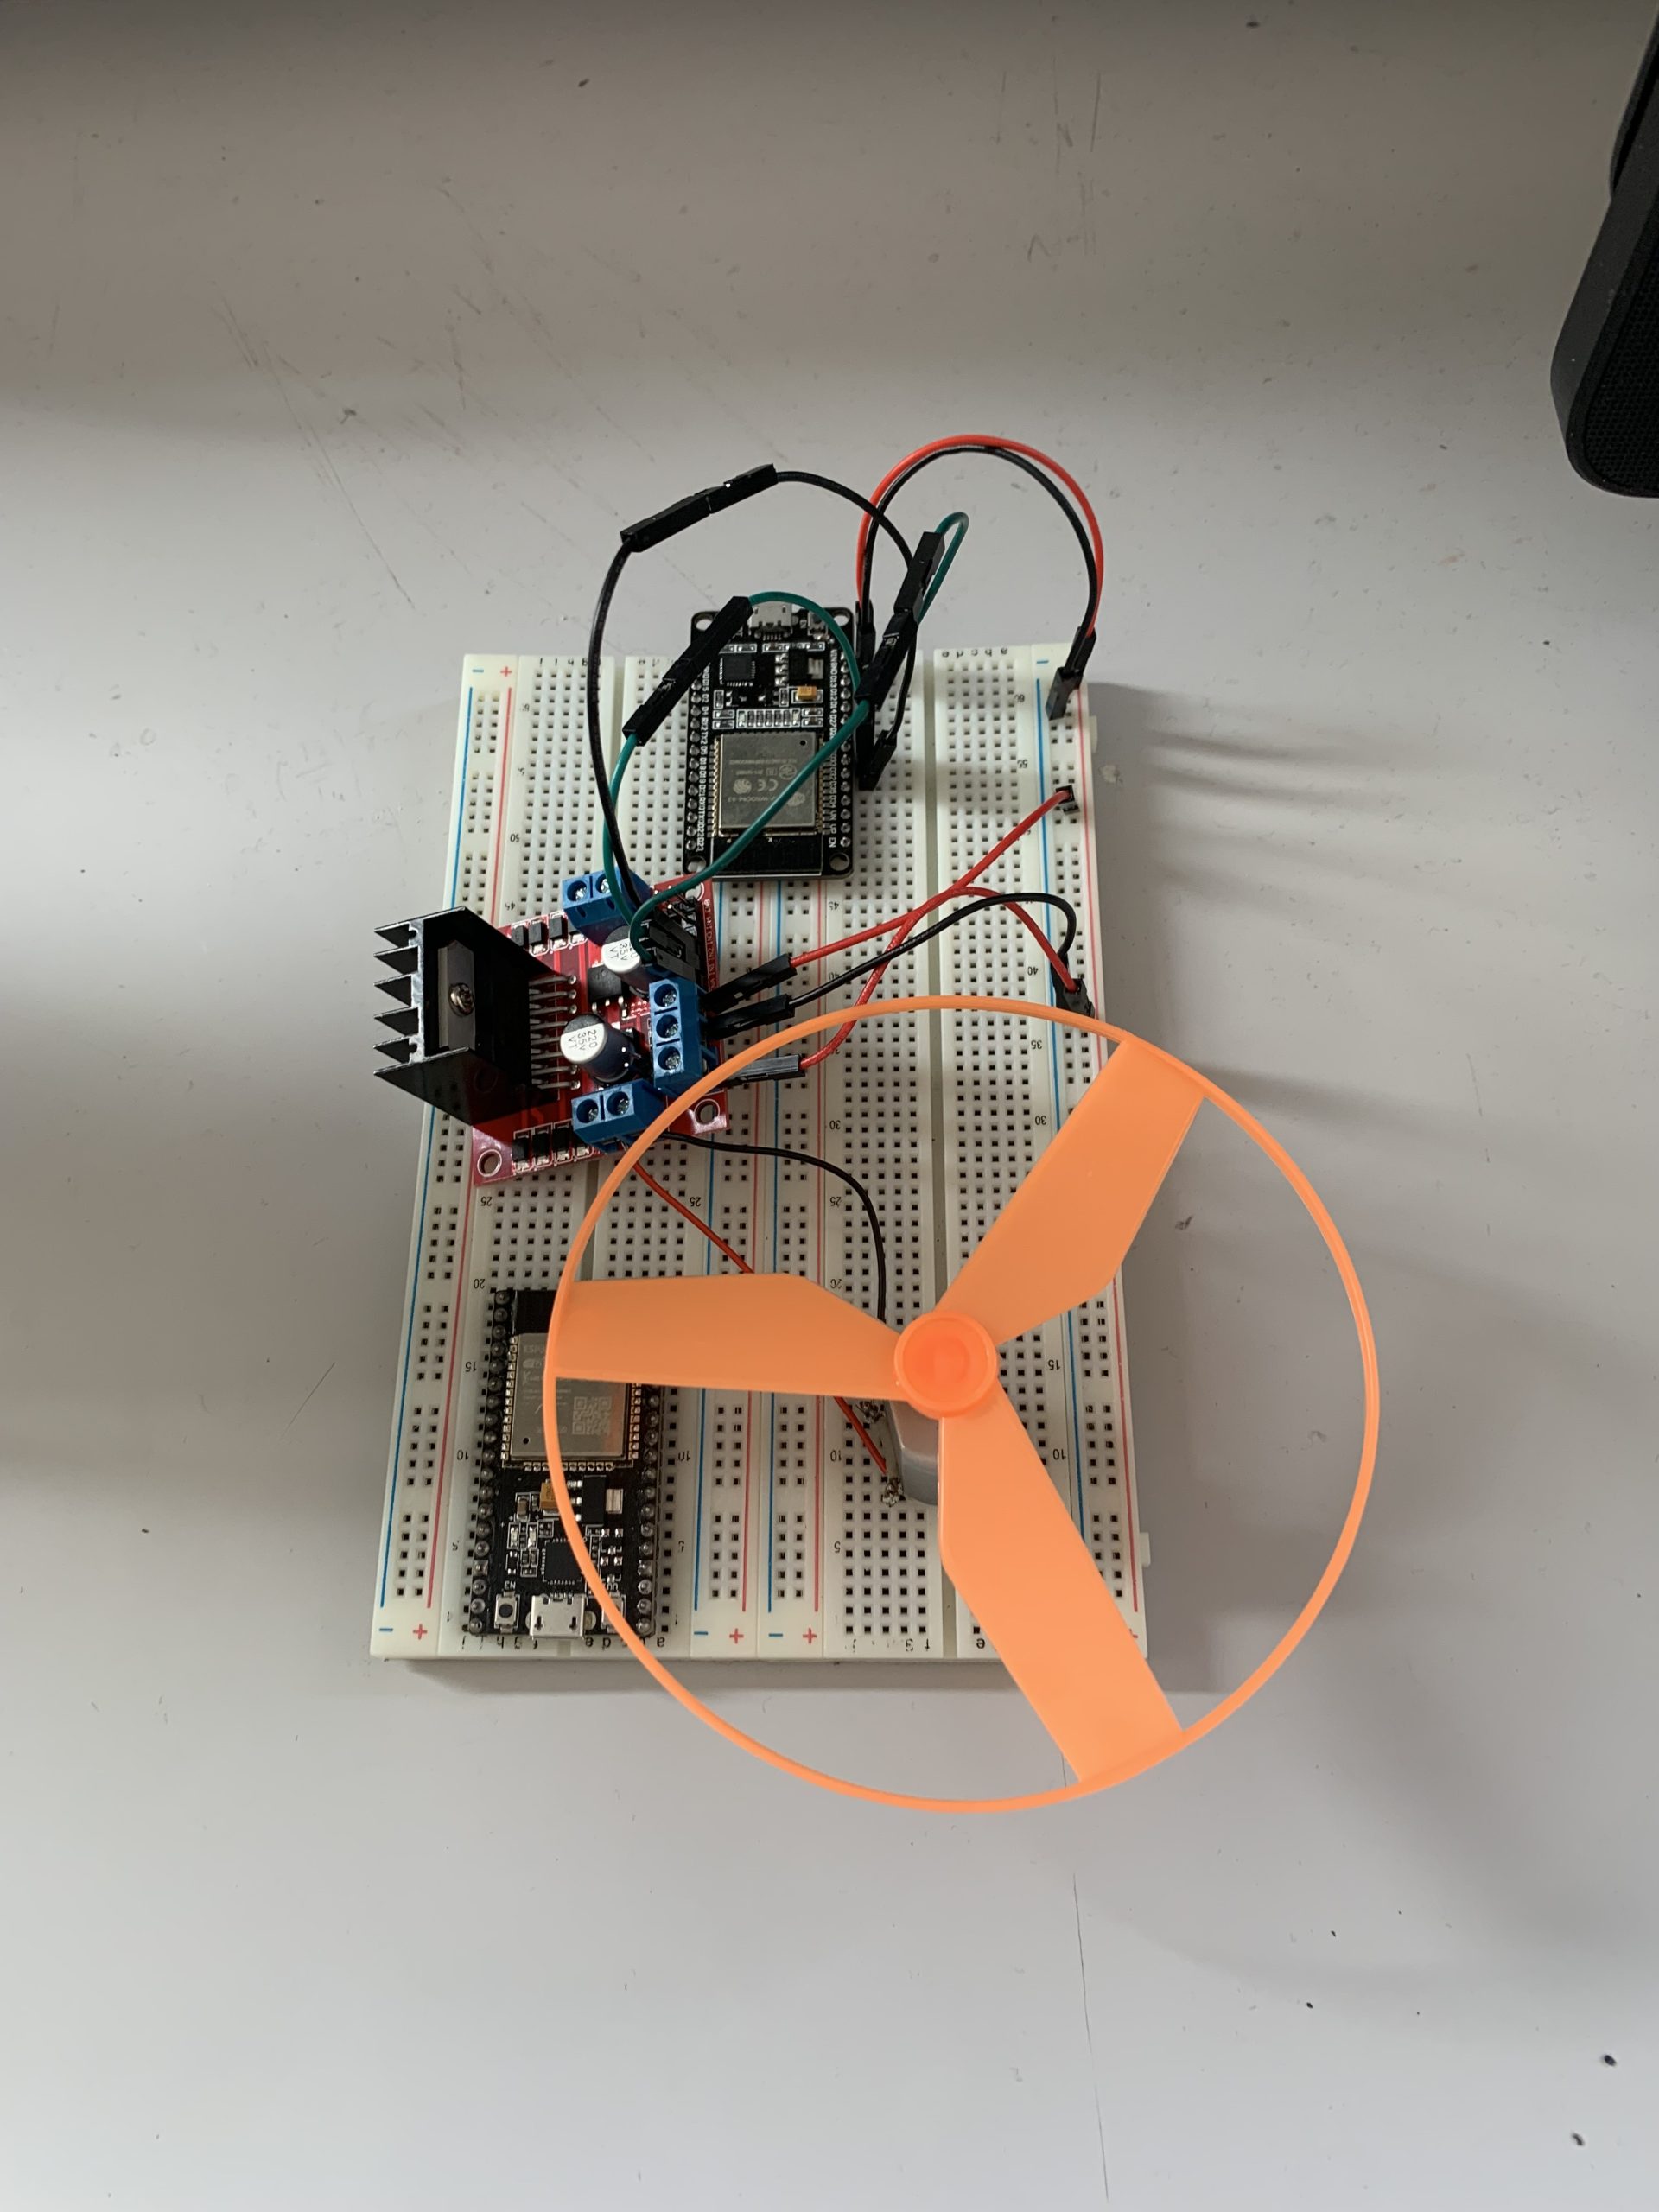
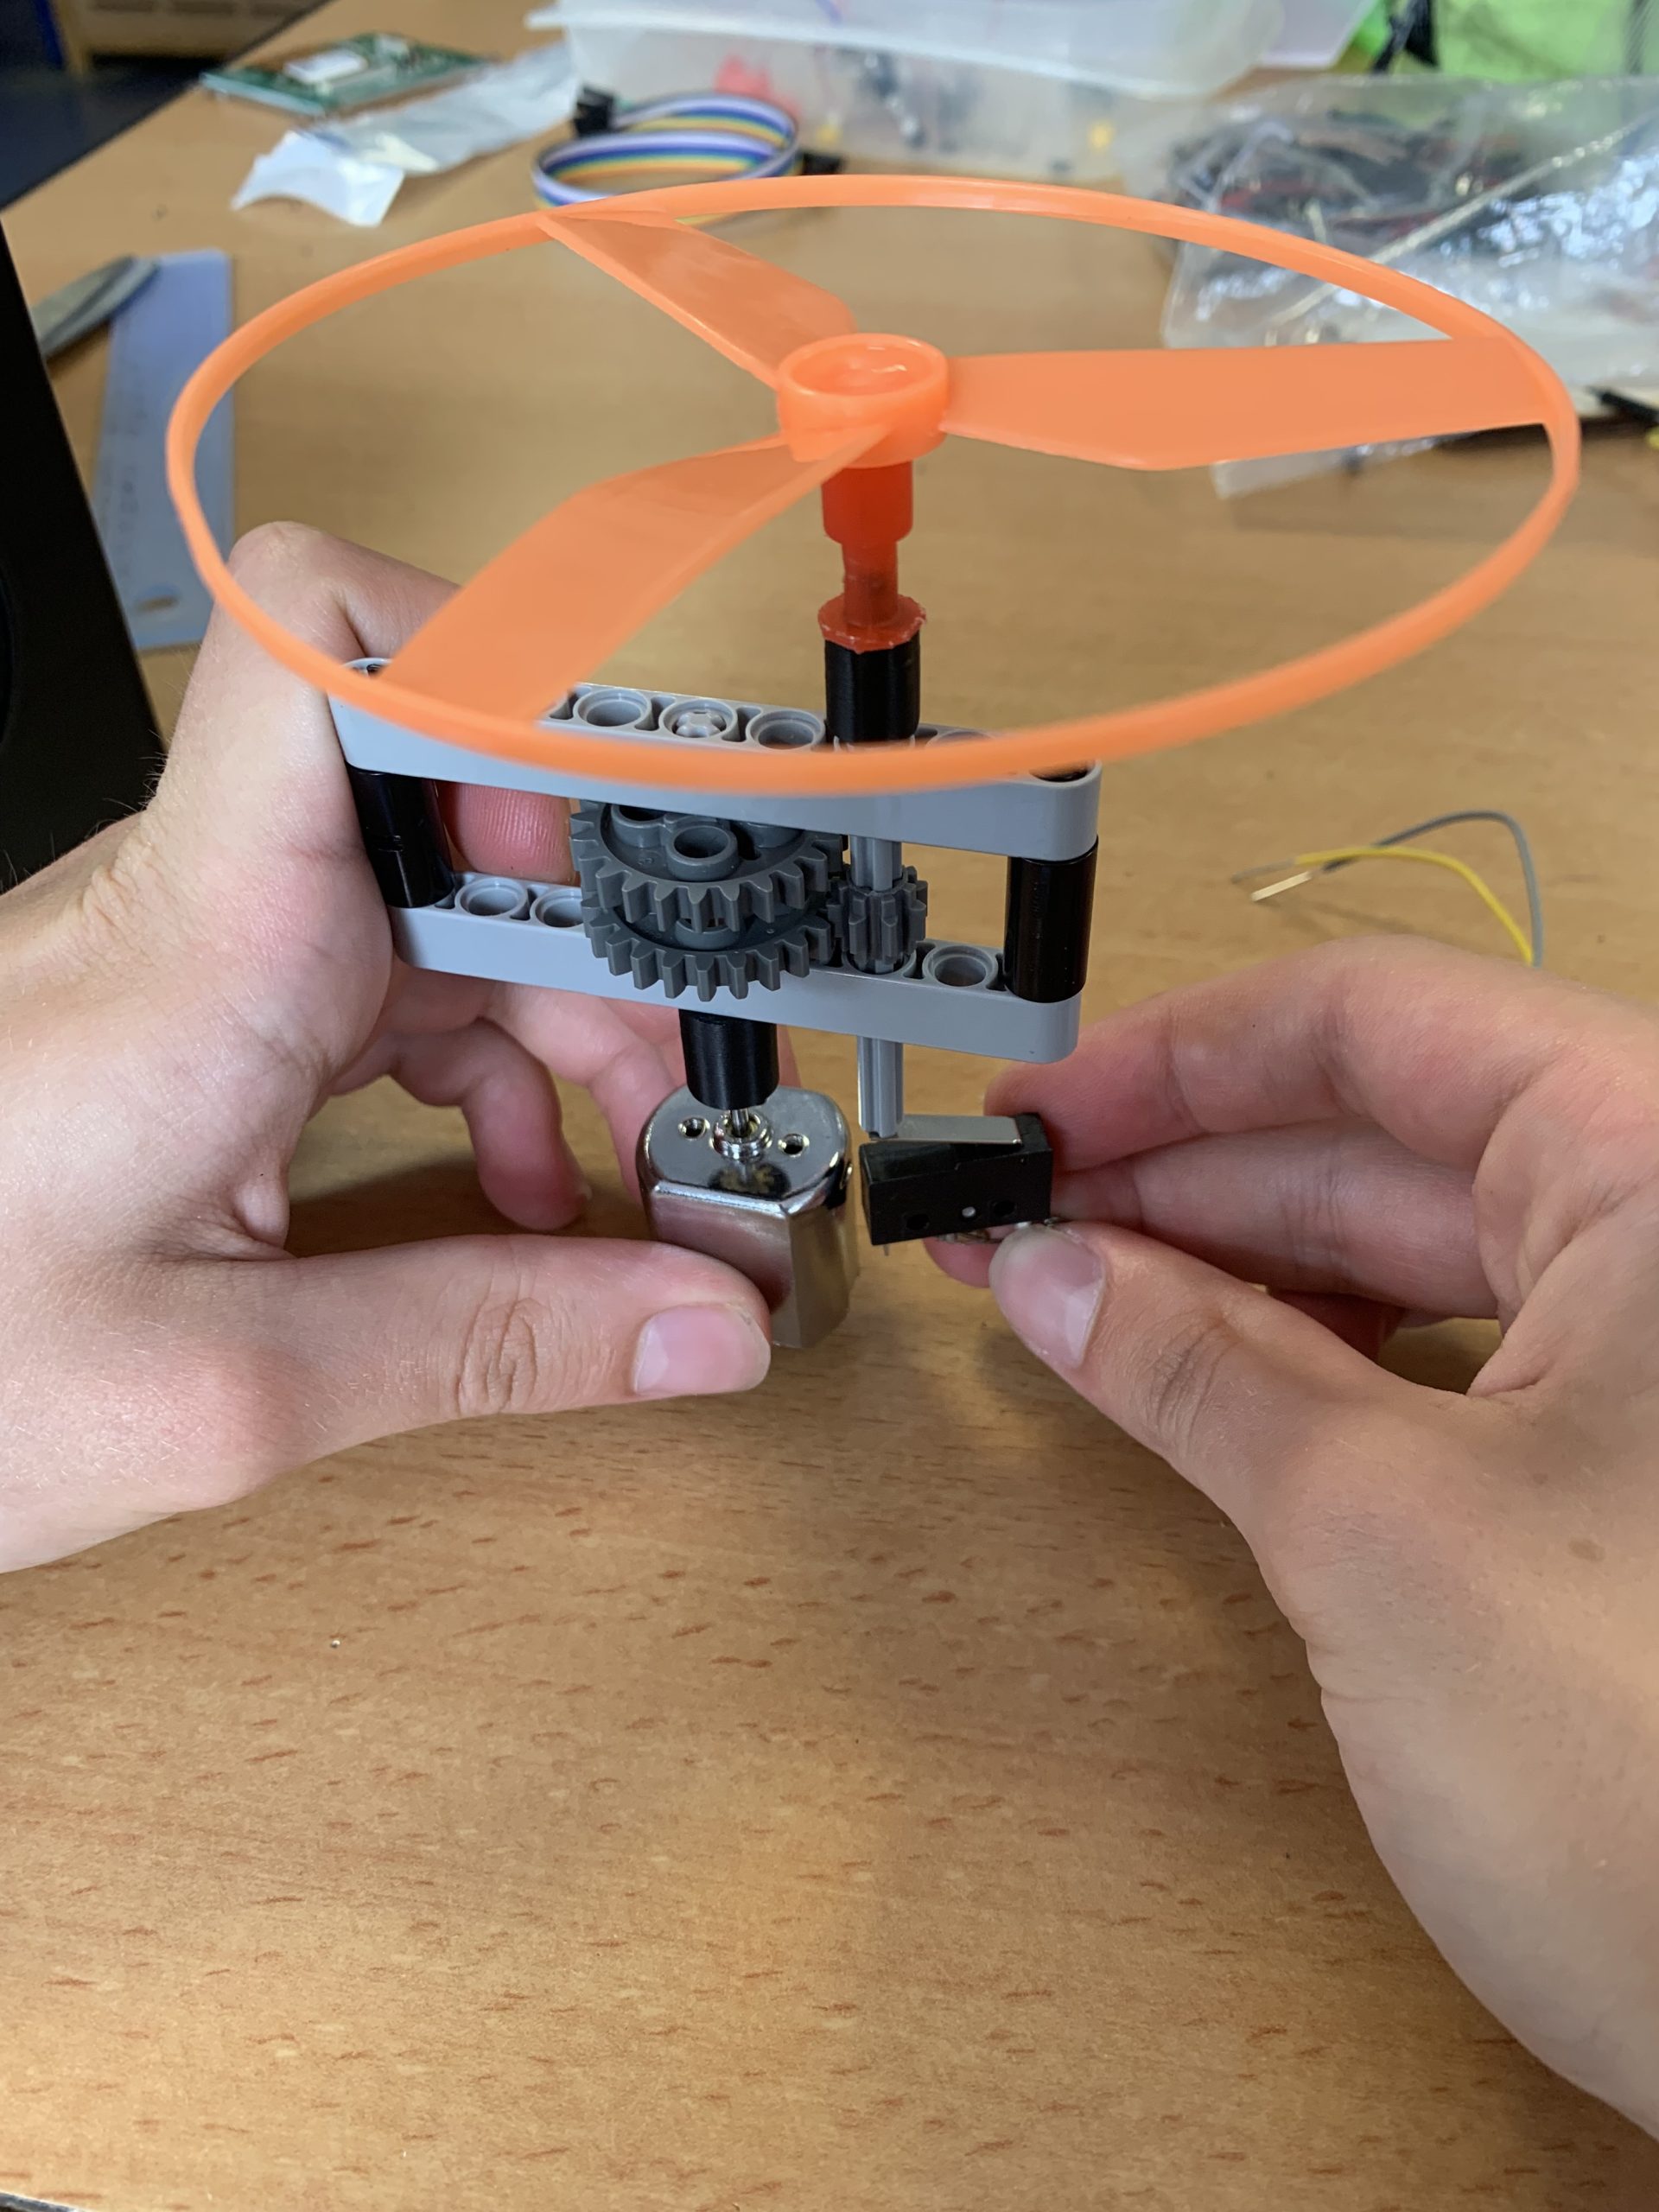
Nous nous sommes inspirés des jouets que nous utilisions quand nous étions plus jeunes, en remplaçant l’action manuelle par un moteur à courant continu (comme le montre l’image ci-contre).
Mais cette idée fut de loin la plus chronophage, car nous avons rencontré de nombreux problèmes. Nous souhaitions adopter une démarche écologique pour cette étape, en réutilisant au maximum d’anciens composants. Cependant, certains composants étaient défectueux et modifiaient le comportement attendu de notre système. Nous avons donc passé de nombreuses heures à identifier ces problèmes et à trouver les solutions adéquates.
Nous sommes finalement parvenus à faire décoller notre hélice grâce à un motor driver L298N. C’est un composant qui permet de gérer la vitesse et le sens de rotation d’un moteur.
Enfin, pour détecter la présence de l’hélice sur son socle, nous avons utilisé un bouton poussoir actif surfront descendant. Ce dernier est couplé à un système d’engrenage que vous pouvez apercevoir sur l’image ci-contre. Lorsque l’utilisateur exerce une force sur l’hélice pour la replacer, il exerce également une force sur l’axe de l’engrenage qui appuie sur le bouton poussoir.
Étape 4 : Conception CAO
Une fois toutes nos fonctionnalités réunies dans un même système, nous avons pu réaliser le design final de notre réveil.
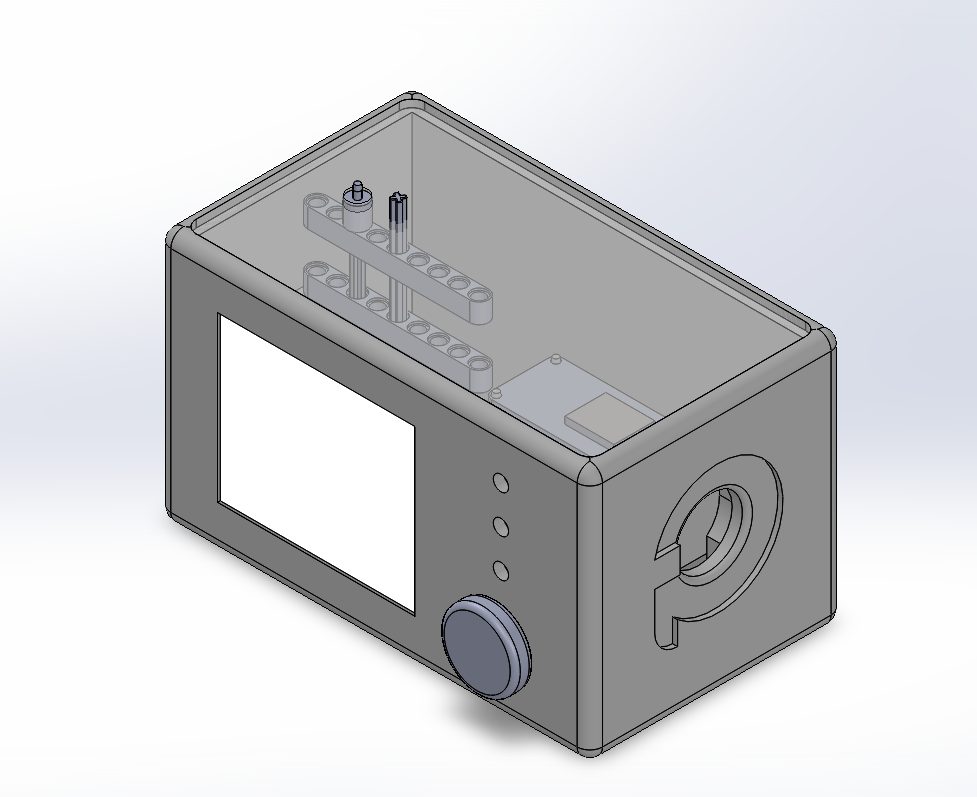
Après avoir pris en compte toutes les cotations de nos composants, nous avons utilisé le logiciel SolidWorks pour créer un premier design numérique. Nous avons ensuite utilisé l’impression 3D pour rendre ce projet tangible.
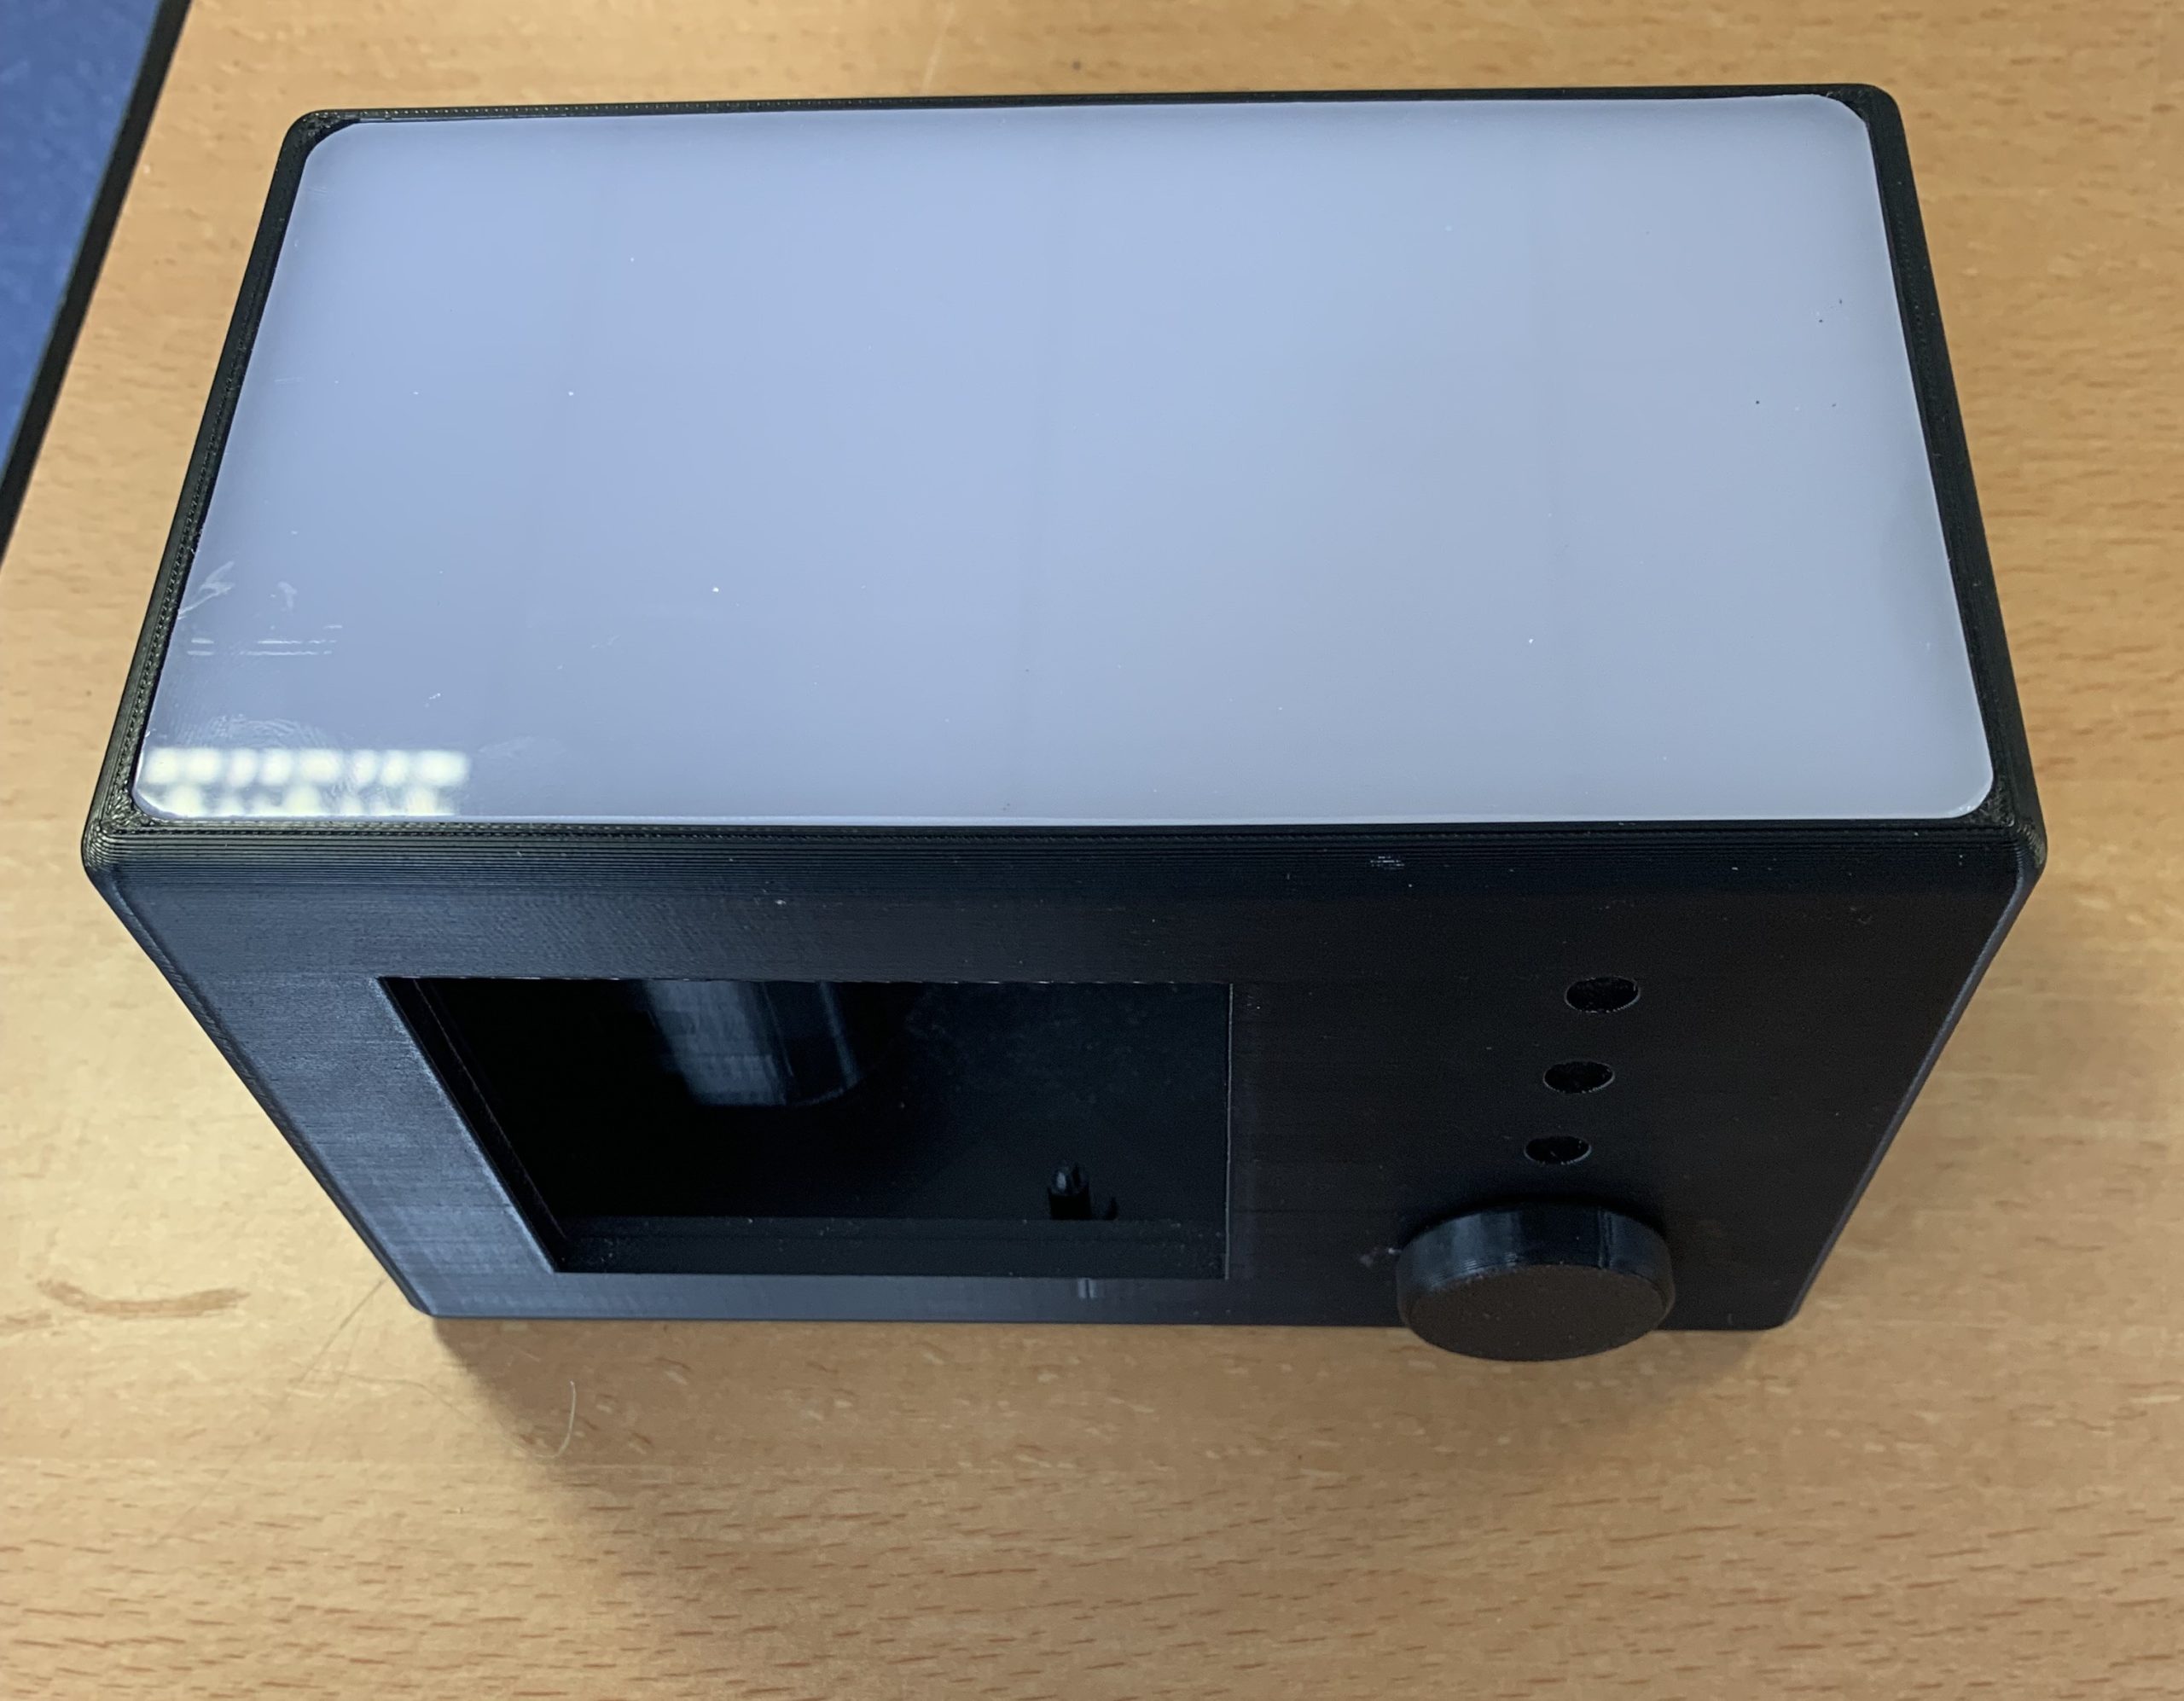
Enfin, nous avons ajouté une plaque de polycarbonate opaque afin de transmettre la lumière des LED, sans que l’intérieur du boitier soit visible.
Le résultat final
Voici le résultat final de notre Réveil Connecté Personnalisable, que nous serons fiers de présenter au forum des projets Peip2, le vendredi 6 juin 2025.
Nous avons adoré réaliser ce projet !
Apprendre à se répartir mutuellement les tâches pour être plus efficaces et gagner du temps, mettre en commun l’avancement de nos idées, établir des deadlines comme au sein d’une start-up, réunir nos parties pour réfléchir à un design final… Tout cela nous a permis de travailler dans une bonne ambiance et de nous concentrer exclusivement sur le développement de notre projet. En outre, échanger avec des professeurs ou des chercheurs pour exposer nos problèmes et trouver une solution commune était passionnant. Ce n’était pas un enseignement linéaire de professeurs à élèves, mais plutôt une réflexion collaborative entre deux cerveaux autour d’une même idée.
In fine, nous tenons à remercier notre professeur référent, Monsieur Bignon, ainsi que le responsable du FABLAB, Boris Rayer, pour le temps et l’aide précieuse qui nous ont été accordés.
Bonjour à toutes et tous, nous sommes Adeline et Noé, deux étudiants de 2ème année, et afin de finir en beauté le cycle prépa, nous avons dû réaliser un projet de 100h. Parmi les projets proposés, un seul nous a vraiment attiré. Son intérêt : il liait le Génie Civil et l’Automatisme.
Ce projet, c’est la Maquette de Régulation Thermique.
Le principe est assez simple. Il faut construire un bâtiment miniature et y installer des capteurs et des actionneurs pour réguler la température et le taux d’humidité.
Chapitre 1 : De l’idée à la conception
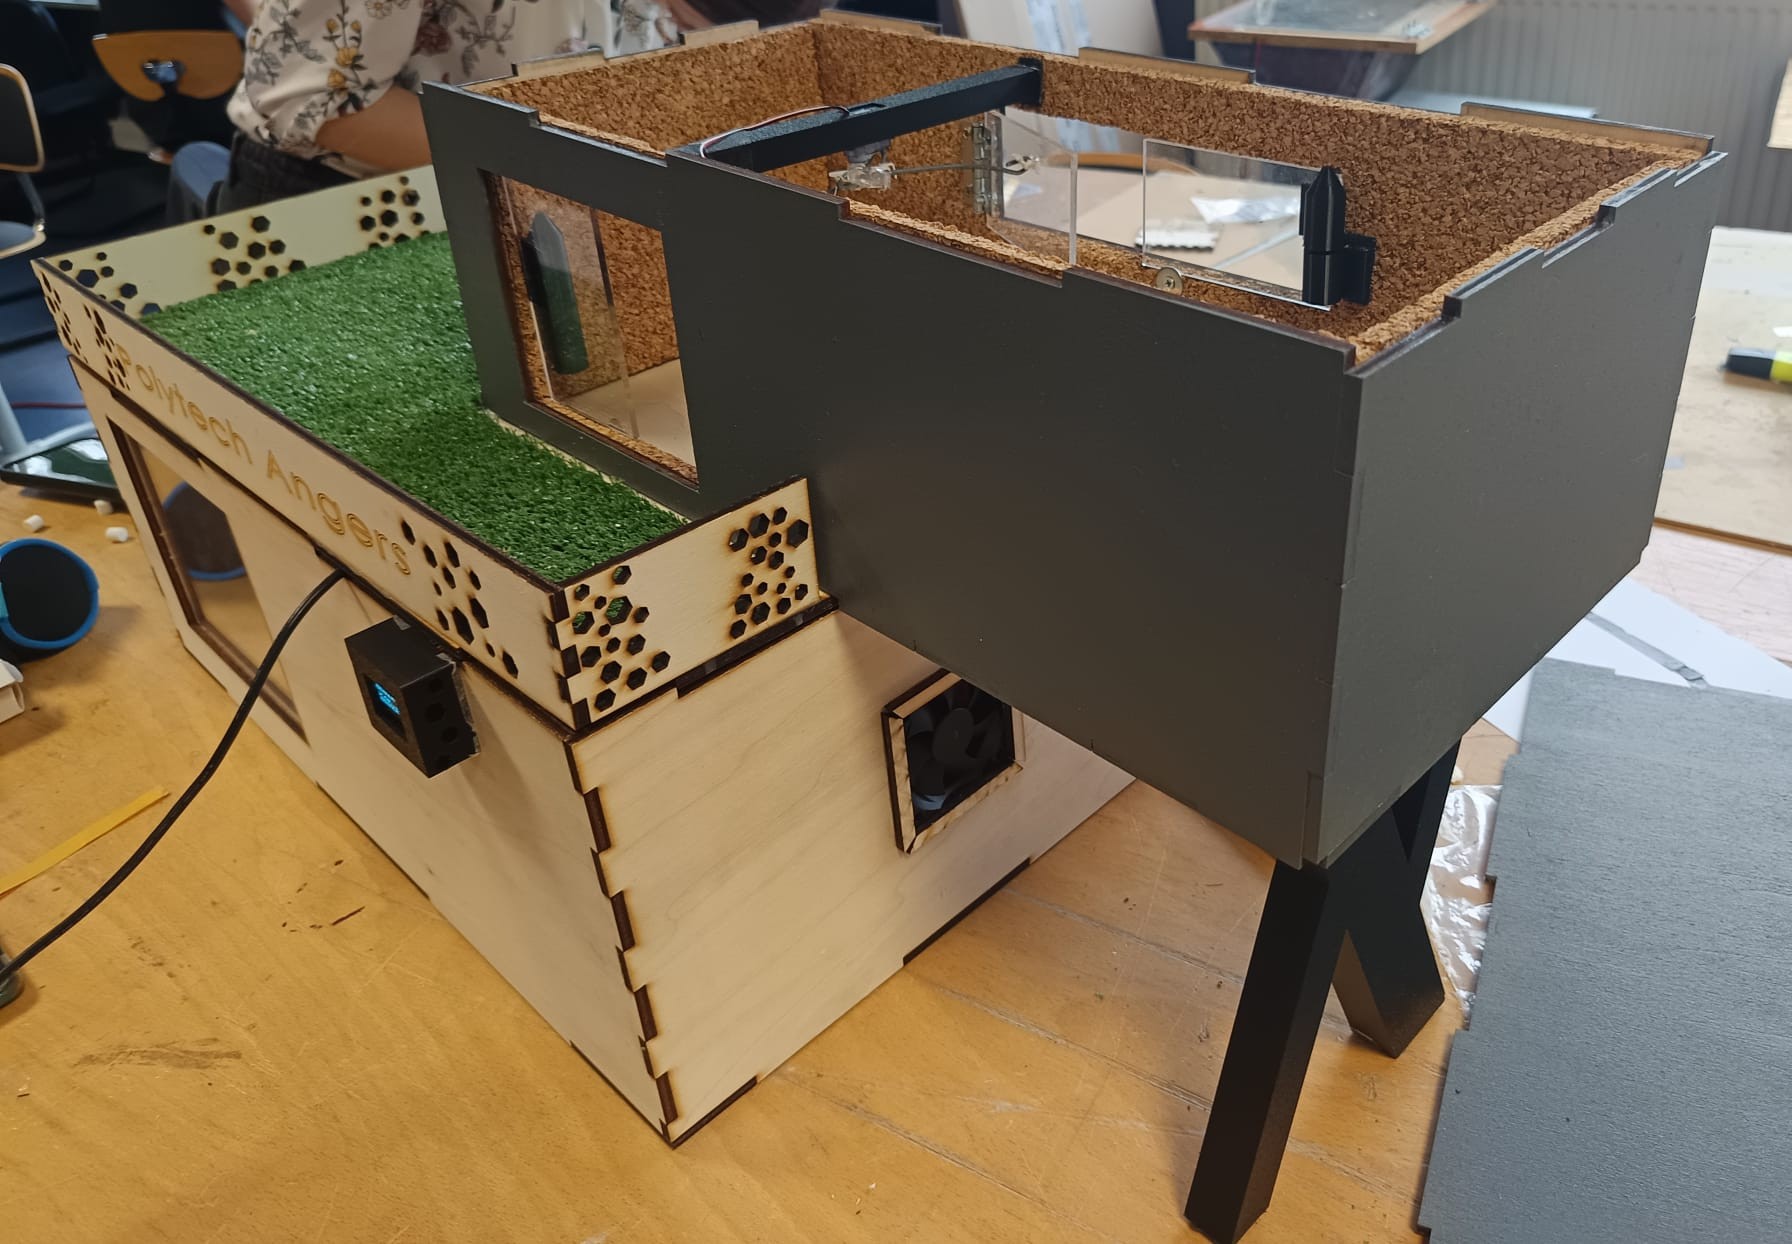
Mais avant tout ça la première étape fut d’imaginer la maquette. Nous avons hésité entre plusieurs designs plus ou moins beaux et plus ou moins pratiques. Une seule pièce rectangulaire nous semblait trop simple et nous voulions quelque chose de plus créatif, qui puisse ressembler à un bâtiment moderne sans être extravaguant, tout en étant assez pratique à automatiser. Et pour ça quoi de mieux que le génie d’Adeline pour la conception et le design. En un rien de temps, elle avait réalisé un bâtiment à la fois simple et moderne.
Deux étages, un rez-de-chaussée de 150cm², et un premier étage déporté, soutenu par un poteau.
Quoi qu’on puisse en penser, le rendu 3D nous a parus vraiment exceptionnel, et ça s’est confirmé lors de la construction réelle de la maquette.
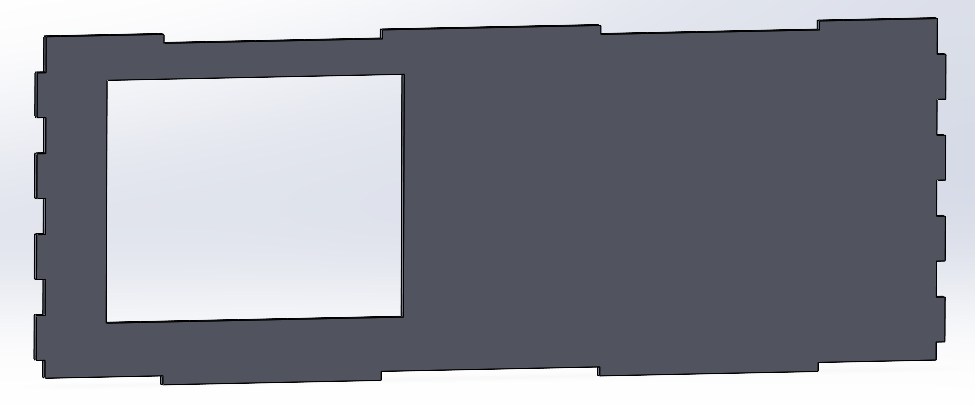
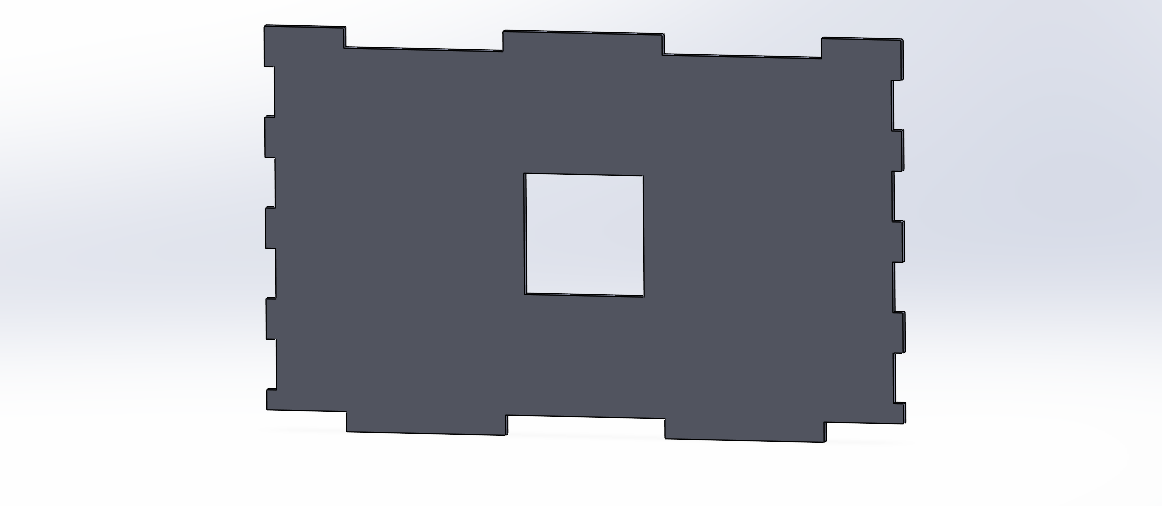
Avoir une maquette 3D c’est bien, mais pouvoir la construire c’est encore mieux. Pour ça, Adeline a remodélisé chaque mur, plafond, fenêtre et sol afin que ceux-ci puissent s’emboiter parfaitement et tenir à la construction.
L’intérêt a également été dans le choix des matériaux, car celui-ci était assez large. Bois, PVC, plexiglass, verre, plastique pour la réalisation des murs et fenêtres et laine de verre, liège ou polystyrène pour l’isolation. Il nous fallait trouver un matériau pratique et élégant pour notre maison miniature. Bon le choix s’est assez vite réduit pour des soucis pratiques et esthétiques mais on y reviendra plus tard.
Chapitre 2 : La partie technique de la régulation thermique
Passons maintenant à la partie technique. Bien sûr, pour que la maquette puisse réguler, il faut de la technologie. Et qui dit technologie, dit programmation et carte programmable. Pour ça, nous sommes partis sur une carte Arduino afin de pouvoir contrôler nos composants électroniques.
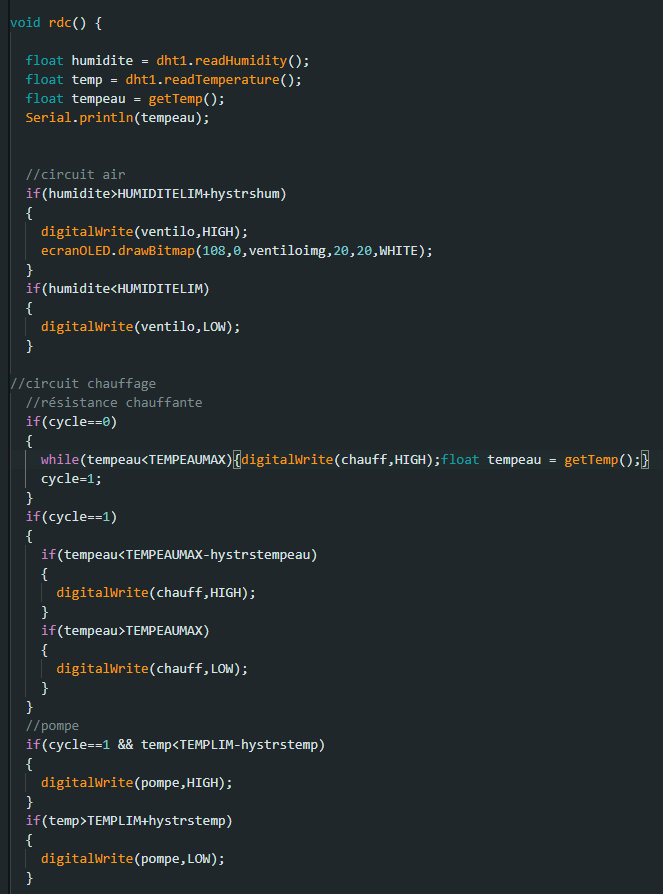
programme de contrôle des ventilateurs, de la pompe et de la résistance chauffante en fonction de la température et du taux d’humidité
Contrôle des ventilateurs avec le taux d’humidité
Contrôle de la résistance chauffante pour faire chauffer l’eau (la résistance fait chauffer l’eau une première fois à 40°C puis la maintient entre 35°C et 40°C)
Contrôle de la pompe (qui fait circuler l’eau chaude sous le sol pour chauffer la pièce)
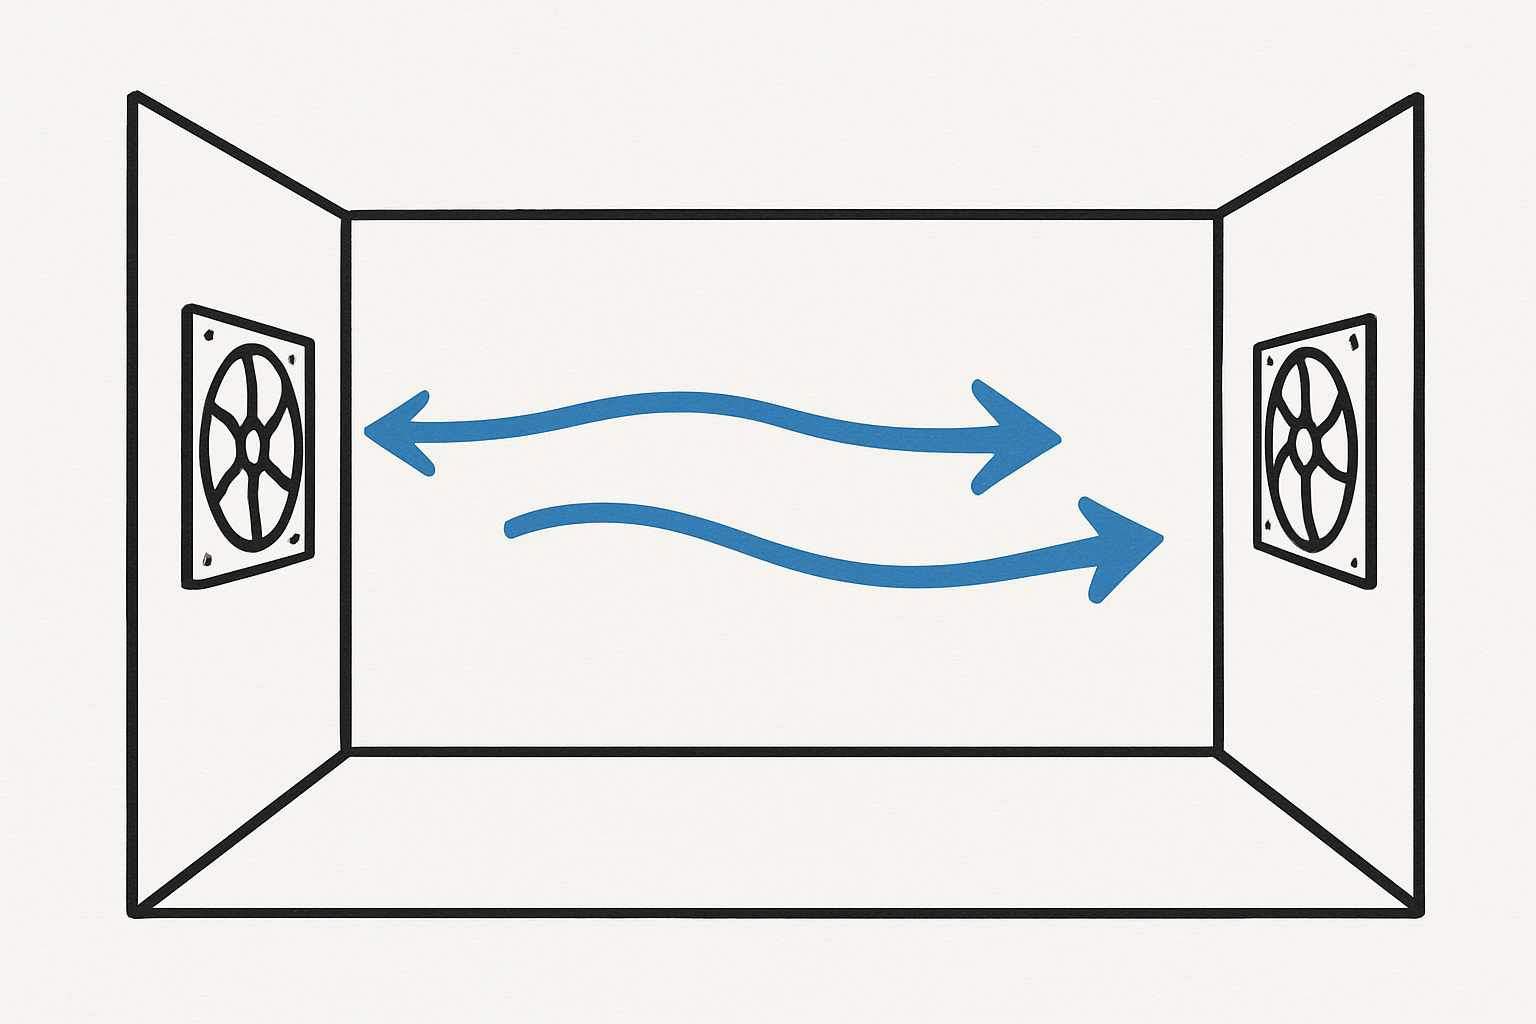
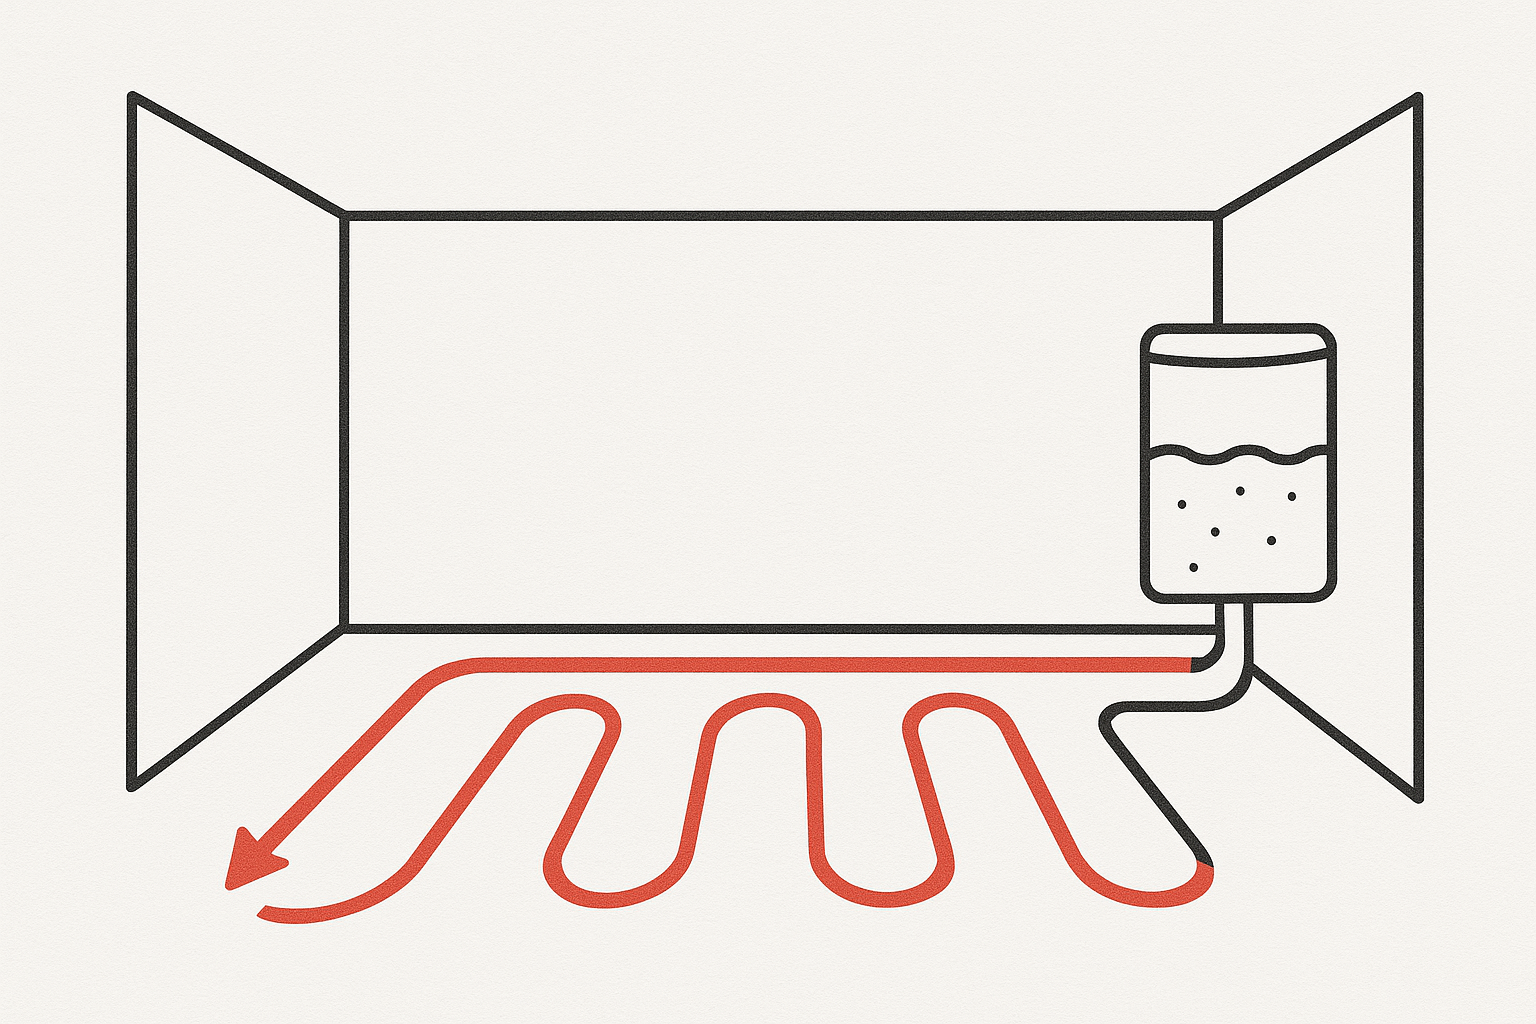
Enfin pour pouvoir les programmer encore faut-il les avoir. La première étape fut donc de chercher et de commander des composants électroniques adaptés à notre maquette. Afin de réguler le taux d’humidité du rez-de-chaussée, nous sommes partis sur 2 ventilateurs placés aux extrémités de la pièce pour créer un courant d’air à l’intérieur de la maquette. Quant à la température, un système de chauffage par le sol a été la première idée qui m’est passée par la tête. Et ce fut le système le plus long et complexe à réaliser de la maquette. Pourtant la méthode semble au premier abord assez simple. Une résistance chauffante chauffe l’eau d’une réserve puis cette eau est distribuée sous le sol grâce à une pompe.
Schéma du principe de ventilation
Schéma du principe de chauffage par le sol
Pour le premier étage, le système est un peu plus simple. Deux fenêtres s’ouvrent et se ferment pour créer un courant d’air naturel. Deux capteurs viennent également capter (c’est leur métier) la température et l’humidité aux deux étages et affichent les valeurs sur un petit écran.
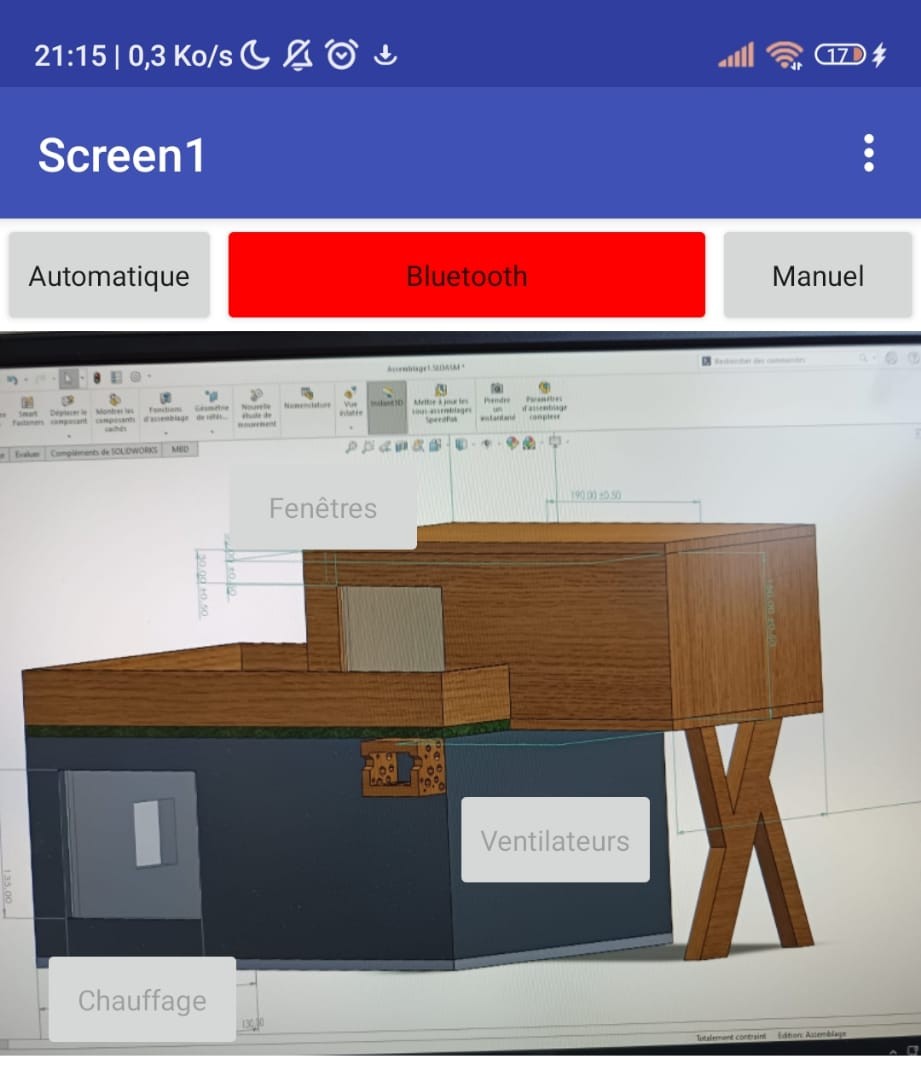
Le but final de notre projet étant de le présenter, j’ai également créé une application pouvant communiquer en Bluetooth avec la carte. Et oui, car si toutes les conditions sont bonnes, rien n’est en marche et ce n’est pas très marrant à regarder. C’est pourquoi cette petite application peut activer et désactiver les fenêtres, la pompe et les ventilateurs manuellement. Là, c’est tout de suite plus amusant !
Bref, une fois tous les composants branchés à la carte et aux différentes alimentations (eh oui, il y en a trois), il ne reste plus qu’à lancer notre programme principal et à voir si tout fonctionne, enfin ça, ça sera quand la maquette sera assemblée.
Test des ventilateurs et de la pompe (dans notre réserve d’eau expérimentale)contrôlés par des relais
Chapitre 3 : Une maquette est sortie de terre (ou de bois)
Passons au vif du sujet : la réalisation et la construction de notre maquette. Pour ça, nous avons pu compter sur les machines du FabLab et sur l’aide de Boris (un grand merci à lui) pour la découpe de nos mûrs, vitres et isolations, ainsi que sur l’impression des éléments en 3D comme le poteau.
Bon comme dit dans la première partie, le choix du matériau pour la construction des mûrs s’est rapidement tourné vers du bois. C’était en effet le seul matériau que nous avions sous la main, simple à découper et avec un bon rendu. Pour l’isolation, nous avons décidé d’utiliser du polystyrène pour le rez-de-chaussée (1cm de polystyrène entre deux murs en bois) et du liège pour le premier étage. Ça permet de varier les plaisirs et de comparer la capacité d’isolation des deux matériaux.
Un fois tous les murs, plafonds, sol et isolations découpés, il a fallu les assembler et les coller les uns aux autres afin d’avoir notre première ébauche de bâtiment.
Construction du rez-de-chaussée :
Assemblage des murs intérieurs
Assemblage des murs extérieurs
Construction du premier étage :
Assemblage des murs et du sol
Collage de l’isolation en liège
C’est à partir de ce moment-là qu’on s’est réellement rendu compte de la taille de notre maquette.
Assemblage de la maquette
Une fois le tout assemblé, il ne restait plus qu’à s’occuper de la décoration de la maquette. Nous avons donc décidé de créer une rambarde en bois sur le toit du rez-de-chaussée, et d’ajouter de la pelouse synthétique pour imiter un jardin de toiture. Après quelques coups de peinture et de vernis sur les murs, il ne restait plus qu’à créer et imprimer les supports pour le servomoteur et l’afficheur en impression 3D.
La dernière étape fut d’implanter le servomoteur, relié aux fenêtres par des tiges en acier afin de pouvoir les ouvrir et les fermer simplement, ainsi qu’un capteur de température et d’humidité au premier étage, puis une fois le tout assembler de tester si tous fonctionne.
C’est d’ailleurs souvent à cette étape que les problèmes commencent.
Chapitre 4 : A chaque problème, une solution il existe
Passons maintenant à la partie la plus importante de ce blog. Les Problèmes, avec un grand P.
Tout a commencé relativement tôt, lors de la recherche de composants. En effet, trouver des composants adaptés à la taille de la maquette, qui consomment peu et qui puissent être alimentés en 5V est tout bonnement impossible. Il a donc fallu innover et demander de l’aide à des personnes compétentes.
Premièrement, les ventilateurs et la pompe sont tous les 2 alimentés en 12V, il a donc fallu ajouter une alimentation 12V externe en plus de l’alimentation pour ma carte Arduino (en 5V). Jusque-là rien de très complexe.
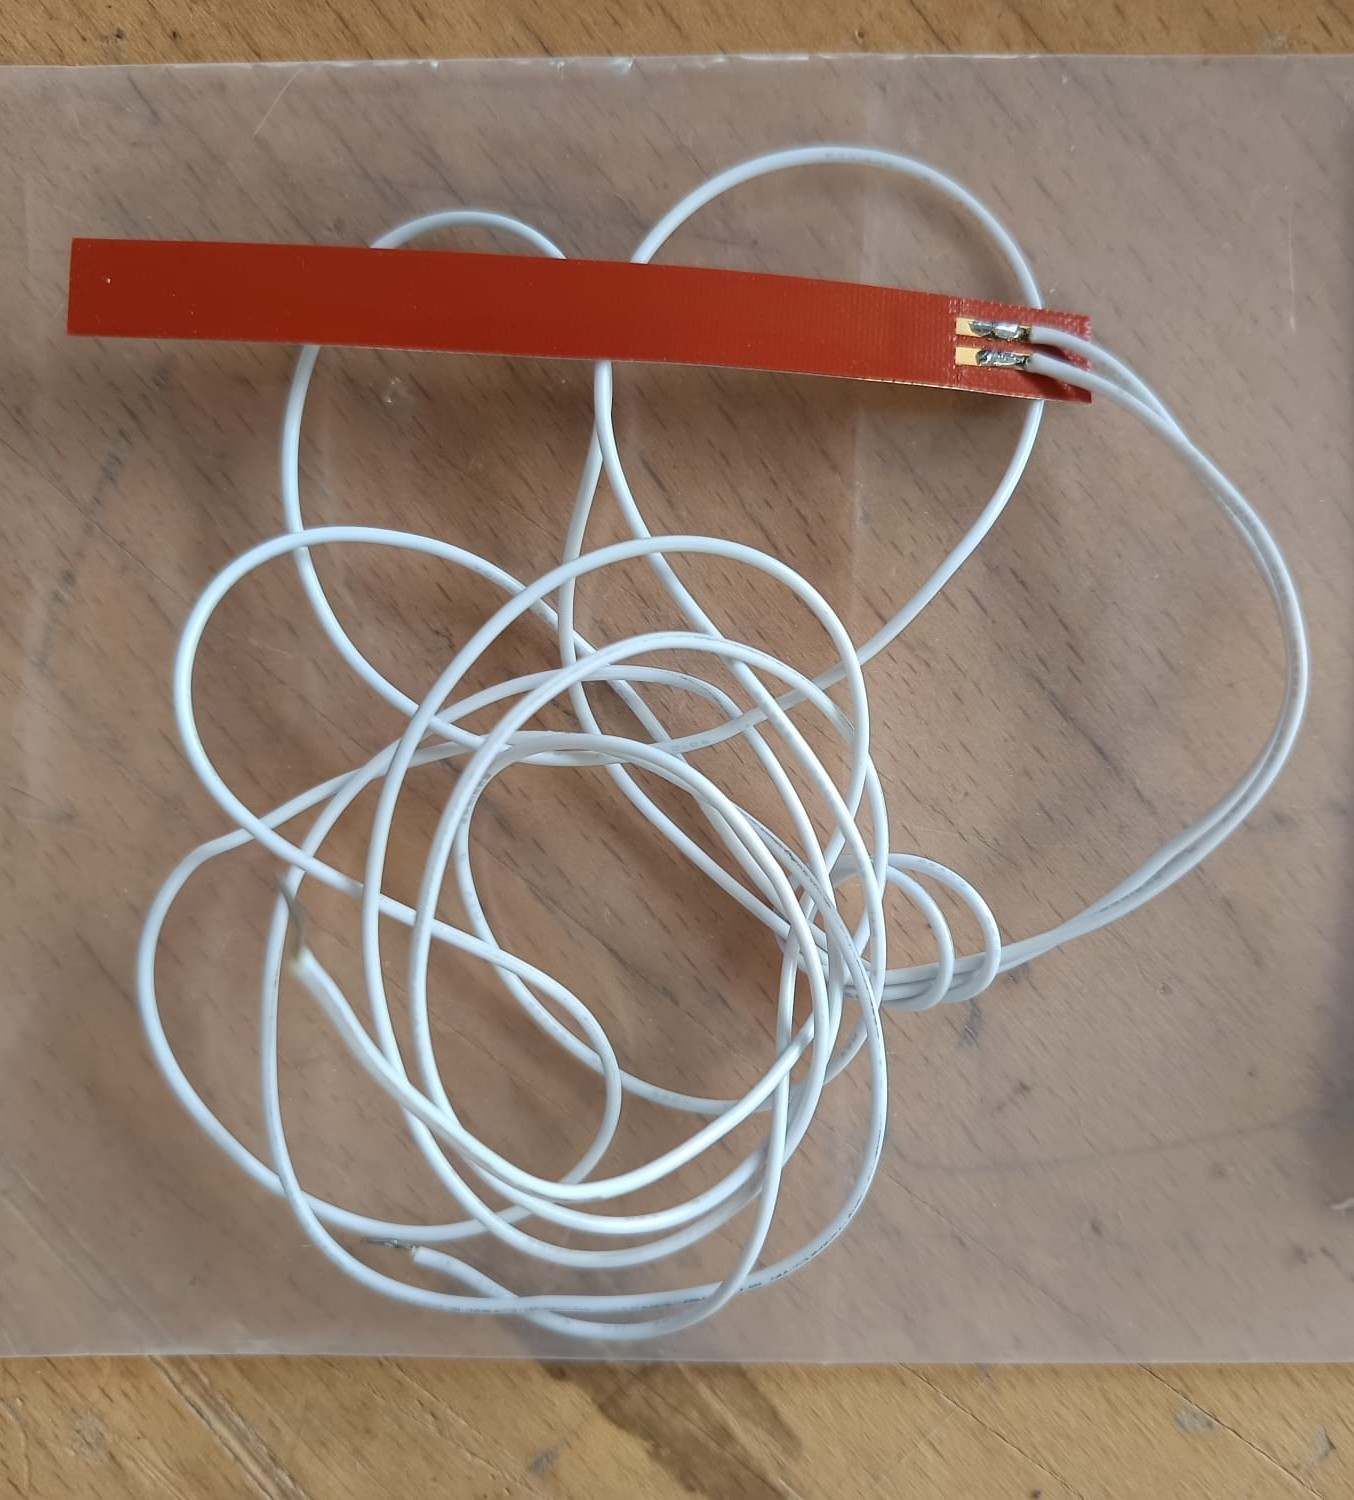
Deuxièmement, la $#%!?@¡ de résistance chauffante. Si le système de chauffage par le sol est aussi complexe, c’est en partie grâce à elle. Les seules résistances chauffantes vendues sur le marché étaient soit des résistances de chauffe-eau, d’aquarium ou de bouilloire biens trop grandes pour rentrer dans notre réserve d’eau (qui est une tasse). Après une dizaine d’heures de recherche à essayer de trouver une solution, Adeline a eu la merveilleuse idée de demander à son père, ingénieur en électronique, s’il avait une solution. Et c’est à ce moment-là que le ciel à commencé à s’éclaircir, et qu’un rayon d’espoir a surgit d’entre les nuages. La solution parfaite était là. Une toute petite résistance, semi immergeable, avec une faible consommation.
Résistance chauffante 27.3 ohm
Au-delà des problèmes techniques, il y a également eu quelques petits soucis lors de l’assemblage de la maquette. A part quelques problèmes de dimensionnement pour emboiter les murs entre eux et quelques ajustements de l’isolation et du plancher à la ponceuse, le vrai problème fut lors de l’impression du poteau en 3D, ou plutôt, lors de la mise en place de celui-ci pour soutenir le premier étage. Et oui car dans un souci d’organisation des taches, nous avons décidé d’imprimer le poteau quasiment en premier. Sauf qu’après un changement d’épaisseur du plafond et du sol, notre poteau faisait 1cm de trop. Il a donc fallu le redécouper proprement à la scie à métaux (finalement plutôt bien adaptée pour les poteaux en 3D).
La partie programmation n’a pas non plus toujours été une partie de plaisir. Passer une demi heure sur un problème dont la solution se trouve juste sous nos yeux n’est jamais agréable. Mais pour ça, rien de mieux que de demander de l’aide et de réfléchir à plusieurs, la solution arrive rapidement et souvent par soi même.
“On appelle ça la technique du canard en plastique. Quand tu bloques sur un problème, tu en parles à un canard en plastique et tu finis souvent par trouver la solution tout seul ! “
Nathan Gallerand
Après quelques réglages, comme le remplacement d’un tuyau qui fuit ou le réglage du servomoteur qui n’en est pas un, notre maquette était enfin prête pour la dernière étape du projet.
Chapitre 5 : Test et rendu final
Bon concrètement qu’est ce que ça donne ?
Et bien ça fonctionne plus ou moins bien, du moins, d’un point de vue physique. Sur le plan technique en revanche, tout fonctionne parfaitement. La résistance chauffante chauffe les 25cl de notre réserve d’eau de 20°C à 40°C en une dizaine de minutes, la pompe se met en route quand la température est trop basse, les ventilateurs font circuler l’air pour diminuer le taux d’humidité, et après avoir découpé les fenêtres en deux pour diminuer leur poids, le servomoteur (qui n’en ai toujours pas un) arrive à les ouvrir et les fermer.
Mais du coup, qu’est-ce qui ne marche pas ? Et bien… c’est un peu le principe même de notre maquette qui fait défaut. Pour réguler le taux d’humidité tout se passe parfaitement. En revanche les tuyaux en plastique qui transportent l’eau chaude sous le sol conduisent assez peu la chaleur, et l’eau à beau être à 40°C, la température de la pièce évolue trop peu par rapport à notre objectif de base. Malgré ça, nous sommes vraiment contents du résultat, et surtout heureux d’avoir mené à bien notre projet (jusqu’au bout). Ces 100 heures nous ont permis de découvrir plein de choses, d’apprendre à travailler en équipe, et surtout de déconnecter un peu du théorique, ou du moins de l’appliquer à la réalisation de notre projet !
Nous souhaitons tout d’abord remercier nos professeurs référents Mr Laurent Saintis et Mr Adel Haddad pour le accompagnement ainsi que Boris qui à toujours été présent au fablab pour nous donner des conseils et répondre à nos requêtes quelques fois un peu étranges.
BONJOUR !!!
Nous sommes Eliott et Tristan, dans le cadre du projet de Peip2, nous avons travaillés sur un système qui permet de recycler les déchets d’impression 3D (supports, rebus …) pour en refaire du fil utilisable par les imprimantes du fablab de Polytech’Angers. Cette année nous avons récupéré un projet existant depuis 2019, nous ne sommes donc pas partis de zéro, l’extrudeuse avait été acheté par les élèves précédent (2023), les rouleau de tirage, les supports de bobine et tous les guides étaient encore en très bon état nous les avons donc gardé.
CONTEXTE
Au fablab de Polytech’Angers, un nombre important de pièces 3D est imprimée, ce qui génère une quantité non négligeable de rebus sans solution de recyclage. Il existe bien des machine sur le marché mais à des prix trop élevés comparé au bénéfice.
OBJECTIFS
La conception devra :
Évaluer le système existant à partir de tests de fonctionnement
Reconcevoir le système de tirage,
Reconcevoir le système de bobinage pour contrôler au mieux la vitesse de rotation,
Réaliser des tests de fonctionnements avec les éléments obtenus du broyeur.
Si le temps le permet, plusieurs améliorations complémentaires peuvent être envisagées :
Adapter l’automatisme d’asservissement du tirage de fil en fonction du diamètre mesuré, avec le nouvel extrudeur,
Reconcevoir le sous-système de refroidissement.
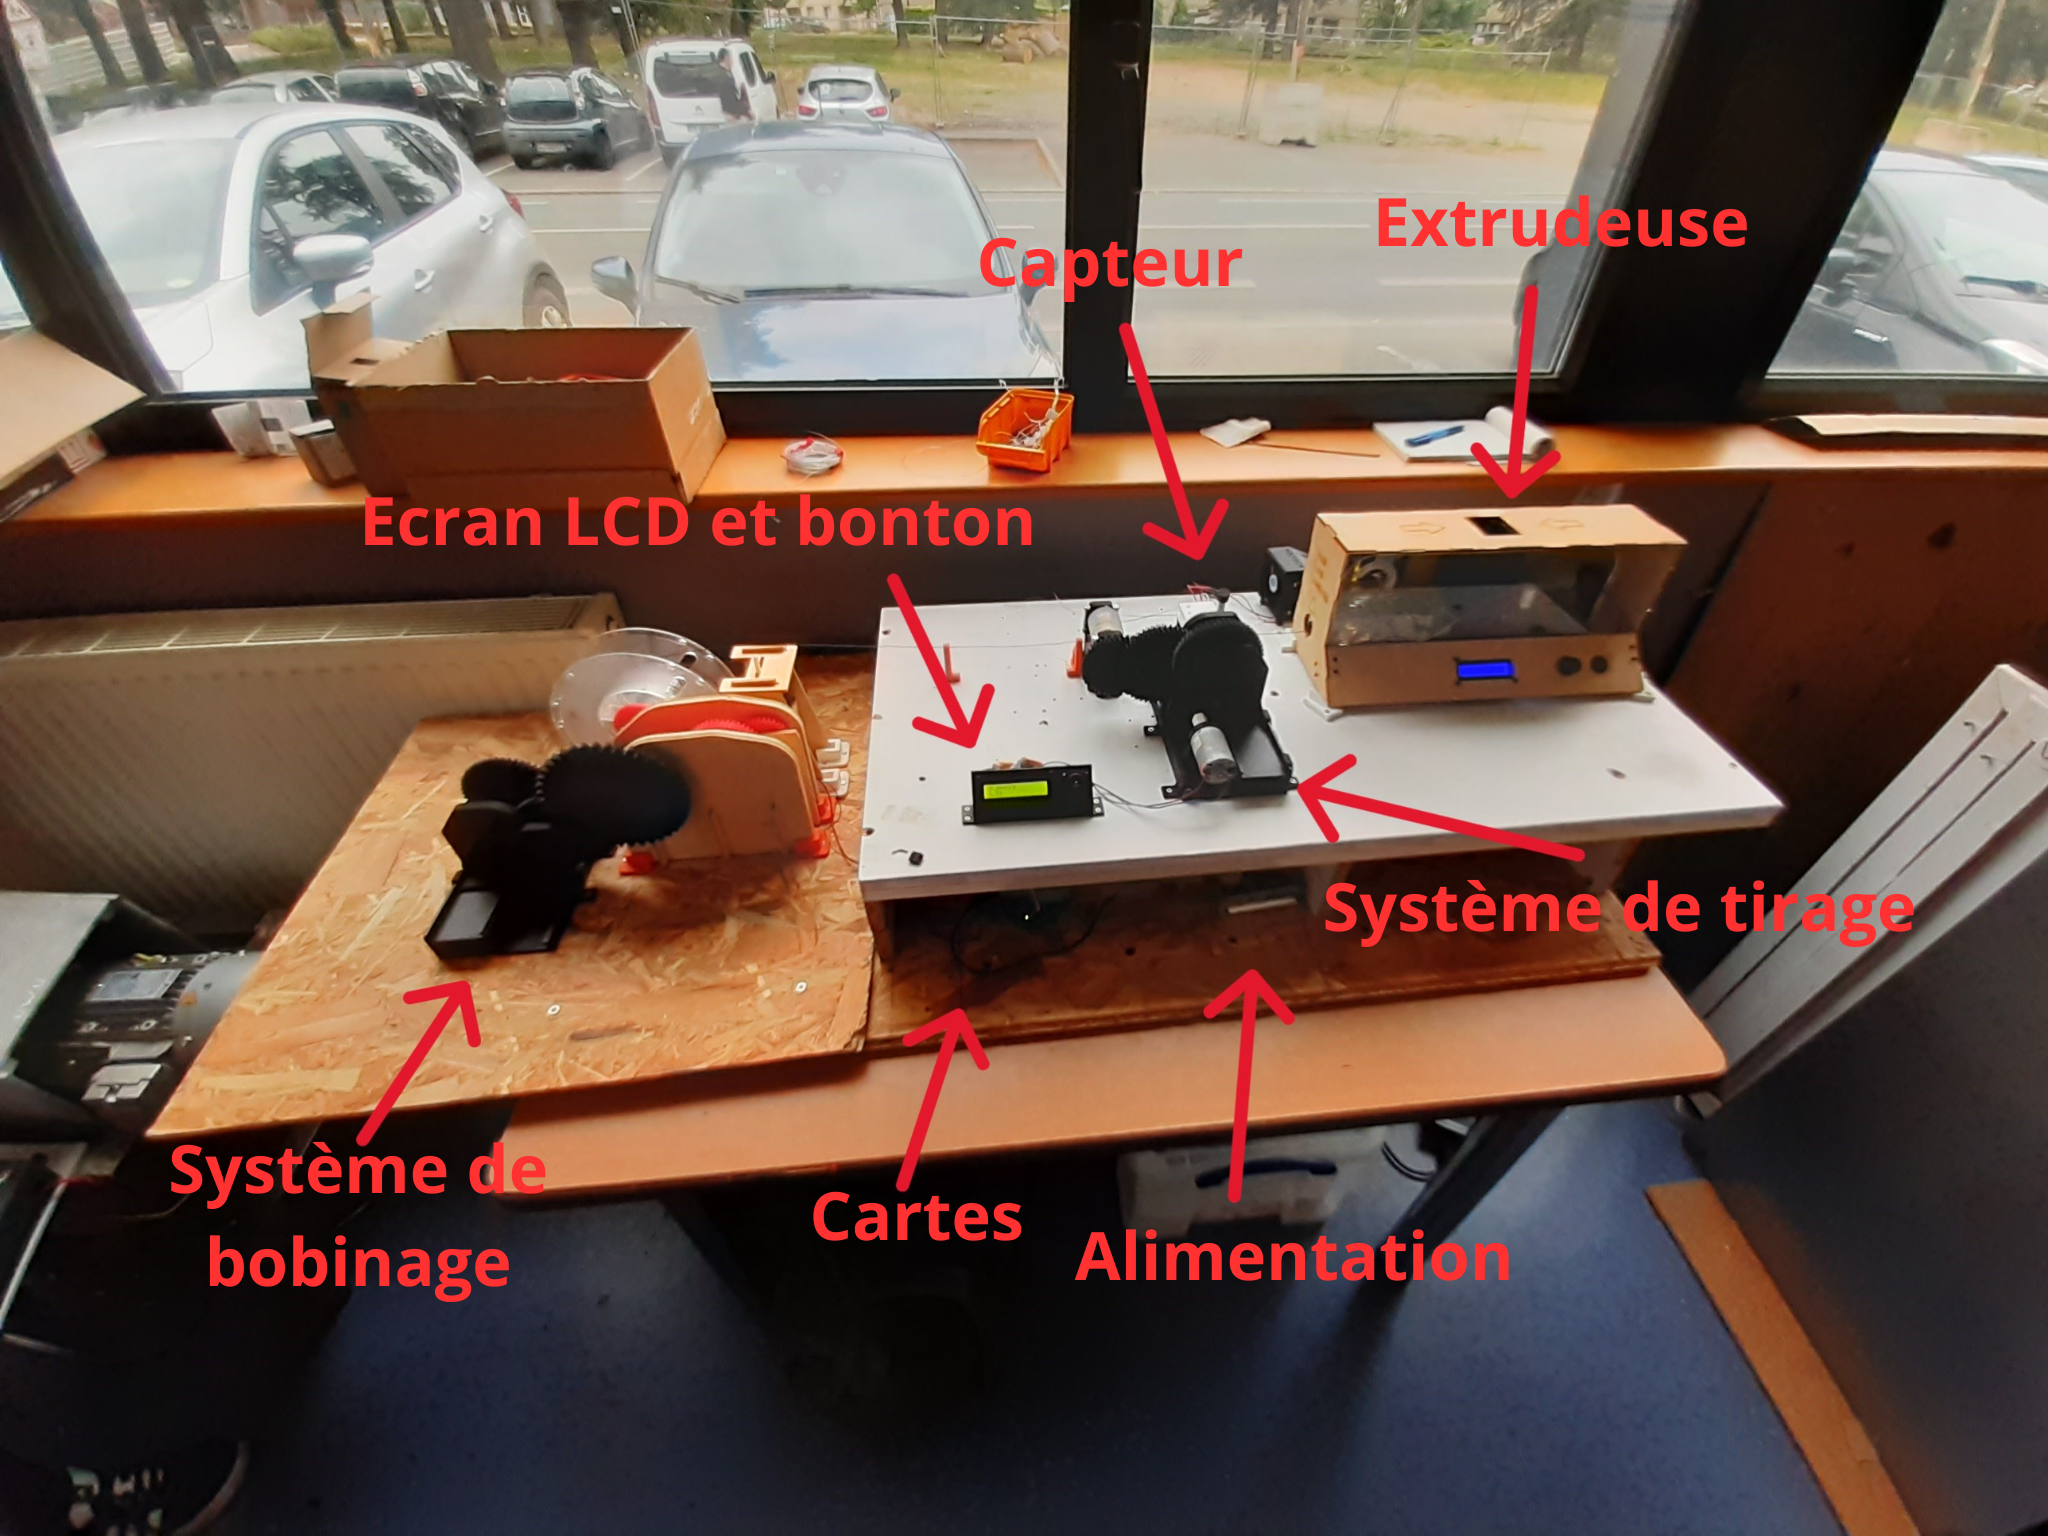
Vue d’ensemble du système fini
PRISE EN MAIN
Nous avons passé nos première séance à comprendre le système de départ c’est à dire le fonctionnement de l’extrudeur, l’utilité de chaque sous système et de chaque composant. L’extrudeur était relativement simple à comprendre, le fonctionnement est très instinctif, il suffit de l’allumer, de régler la température souhaité puis de saisir la vitesse de rotation de la vis sachant que ces deux paramètres peuvent êtres modifiés à tout moment une fois la machine en marche.
Nous avons ensuite tenté de mettre en marche les moteurs faisant fonctionner les systèmes de tirage et de bobinage malheureusement les engrenages n’ont pas bougé d’un millimètre. C’est ainsi que nous avons fait face à notre premier problème majeur…
ALIMENTATION DES MOTEURS
Afin régler ce premier problème, il a d’abord fallu chercher la panne ce qui nous à pris quelques heures pour conclure sur une alimentation défectueuse. Il nous a donc fallu commander une alimentation neuve pour les moteurs en respectant le voltage (12V) et ampérage(1.5A).
En attendant l’arrivé de la nouvelle alimentation, nous avons branché les moteurs sur une alimentation moins performante pour effectuer des tests, avec ces tests nous avons découvert un nouveau problème : le bruit excessif des réducteurs. Les groupes précédents avaient utilisé des réducteurs planétaires, ces réducteurs sont complexes techniquement mais beaucoup trop bruyants, nous avons donc décidé de concevoir des nouveaux réducteurs pour les systèmes de tirage et de bobinage.
LES RÉDUCTEURS
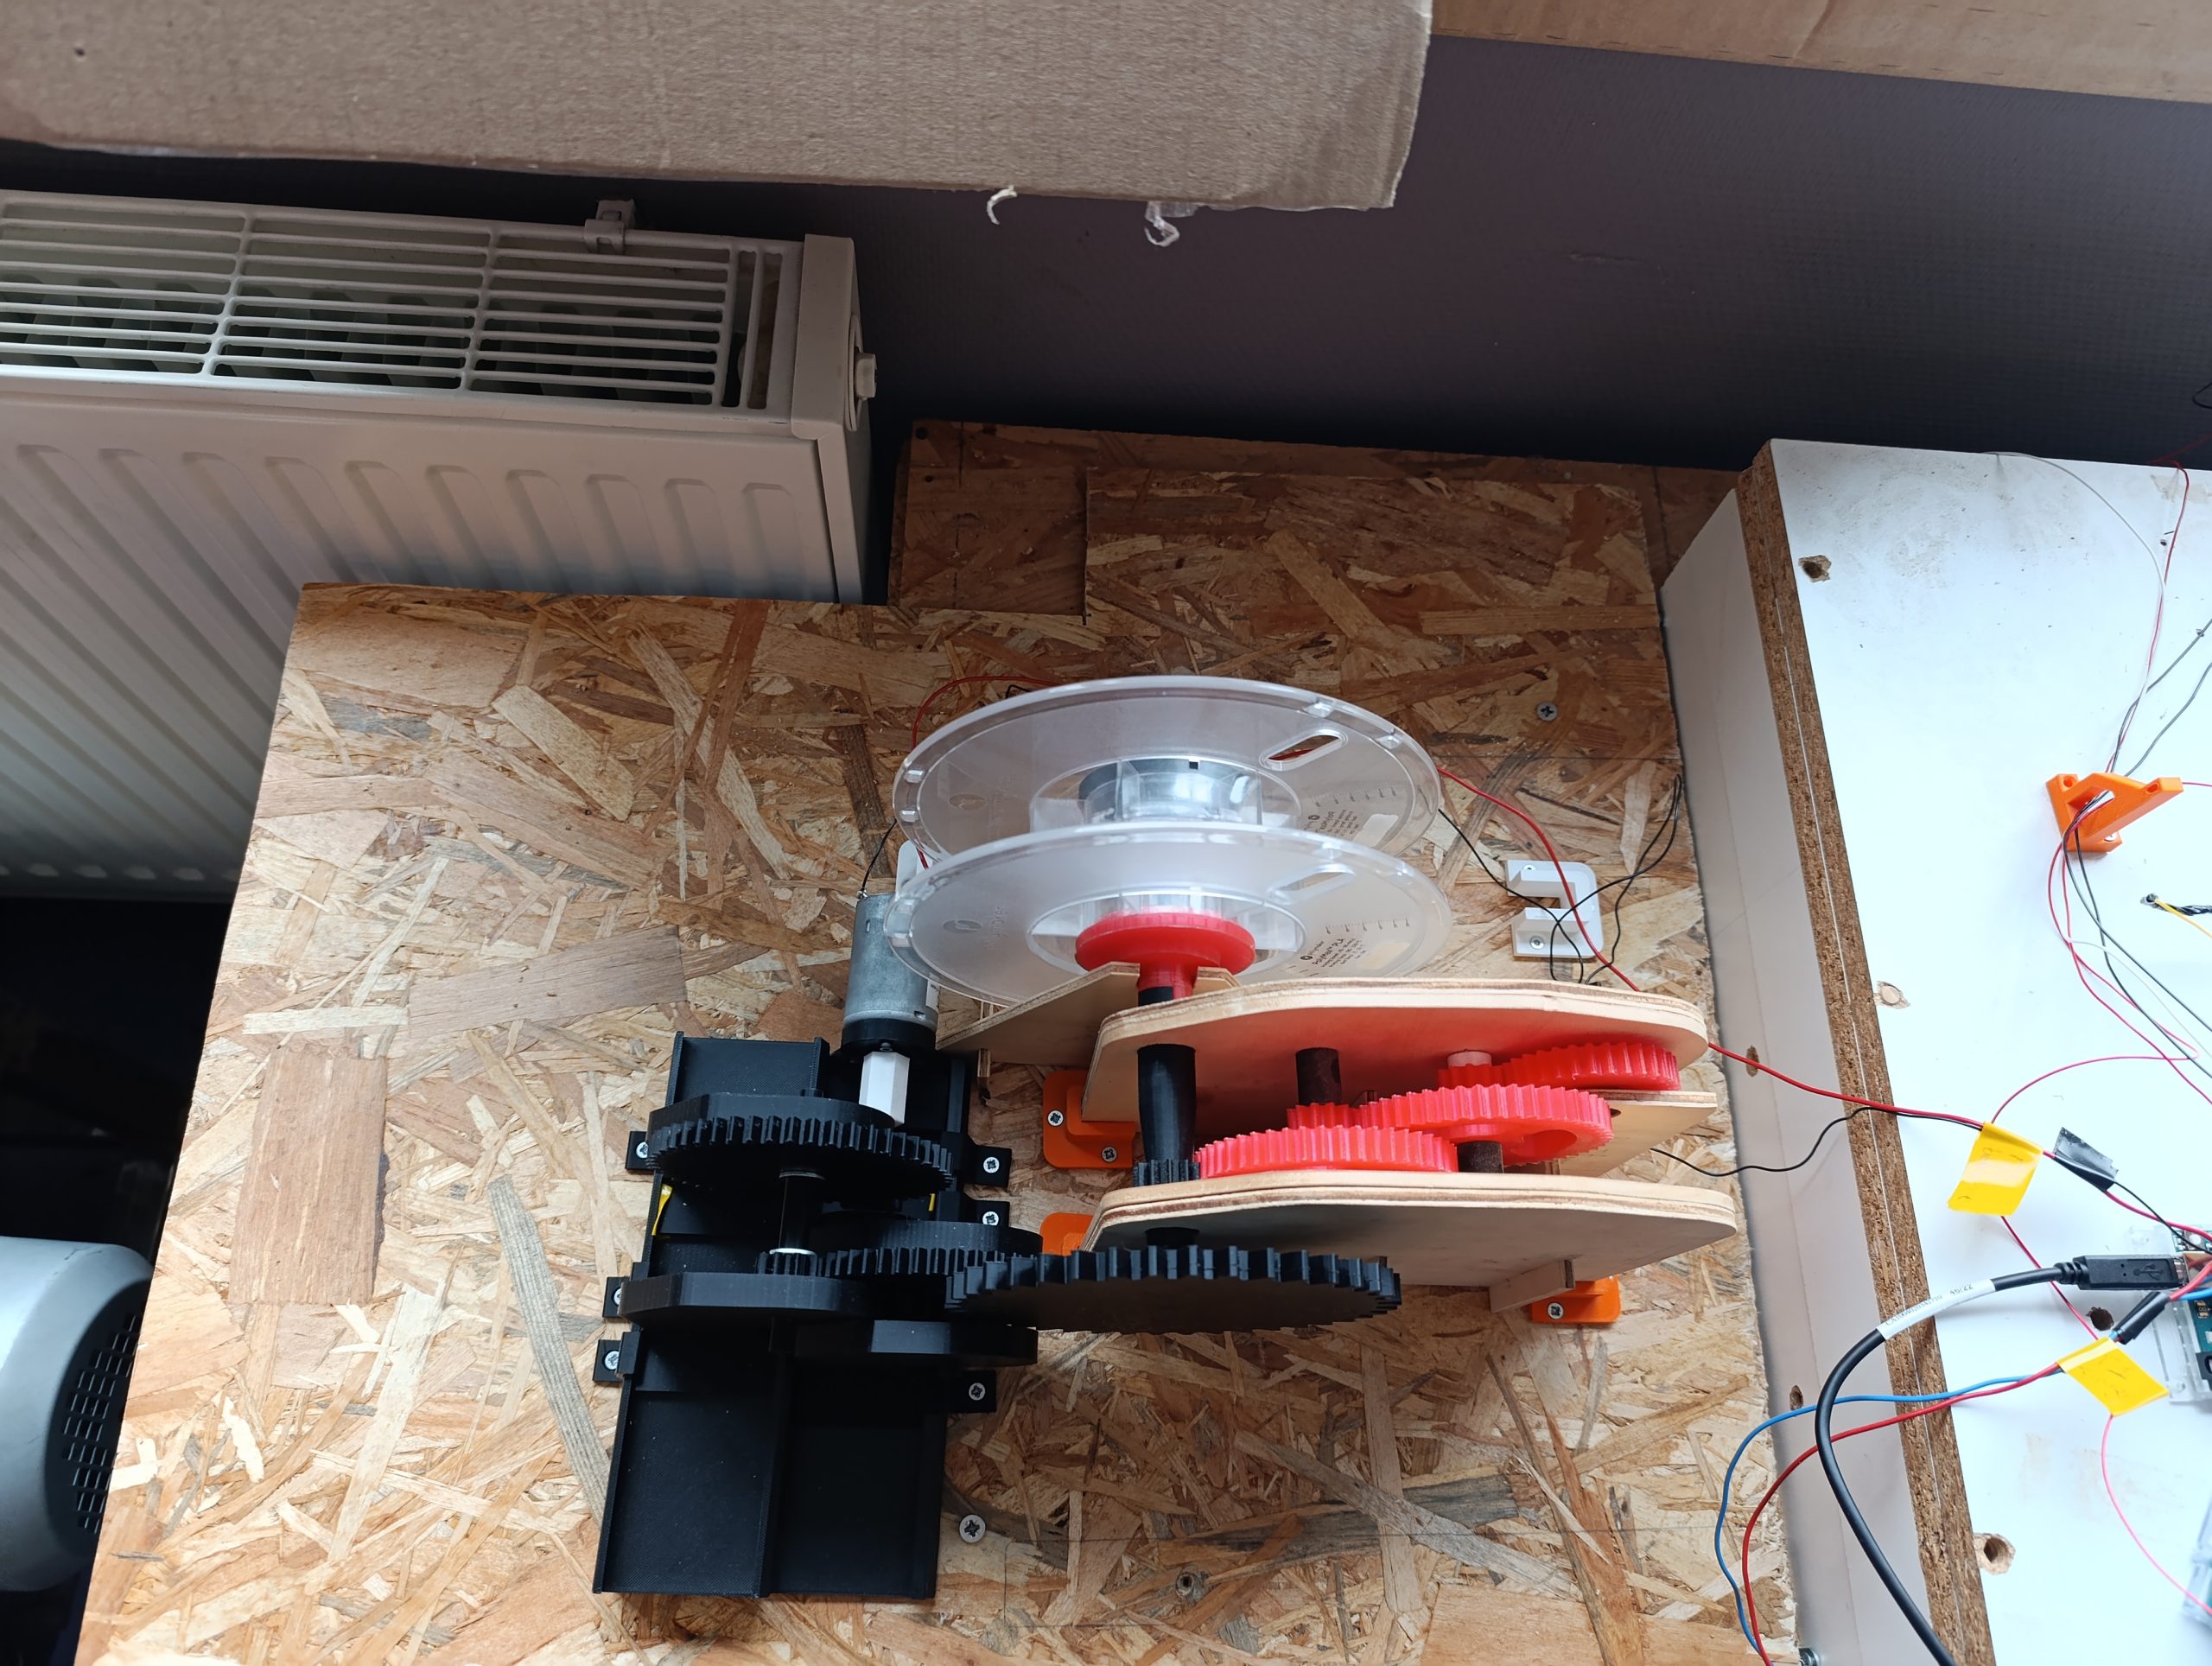
système de bobinage
Nous avons réfléchi à de nouveaux réducteurs 1/100, pour concevoir de tels systèmes, nous avons du penser à plusieurs paramètre tel que le module de chaque engrenage, comment relier les axes aux moteurs et à la sortie des systèmes, la manière de maintenir guider les axes, etc.
Les roues dentées sont donc glissé sur des axes et entraines la rotation par un méplat, les axes sont tenus par des supports en P qui sont eux mêmes glissé sur deux rails de niveau différents. L’ensemble du système est fixé à la table par des support en forme de crochets qui servent aussi à empêché les support de glisser sur leurs rails. Les supports aillant un certain jeu sur le rail nous les avons calés avec des morceaux d’adhésif pliés qui nous permettent de les maintenir tout en pouvant les retirer si besoin.
Une fois les réducteurs imprimés et montés, nous avons pu nous attaquer à la partie programmation de l’automatisation du système général.
AUTOMATISATION DU SYSTÈME
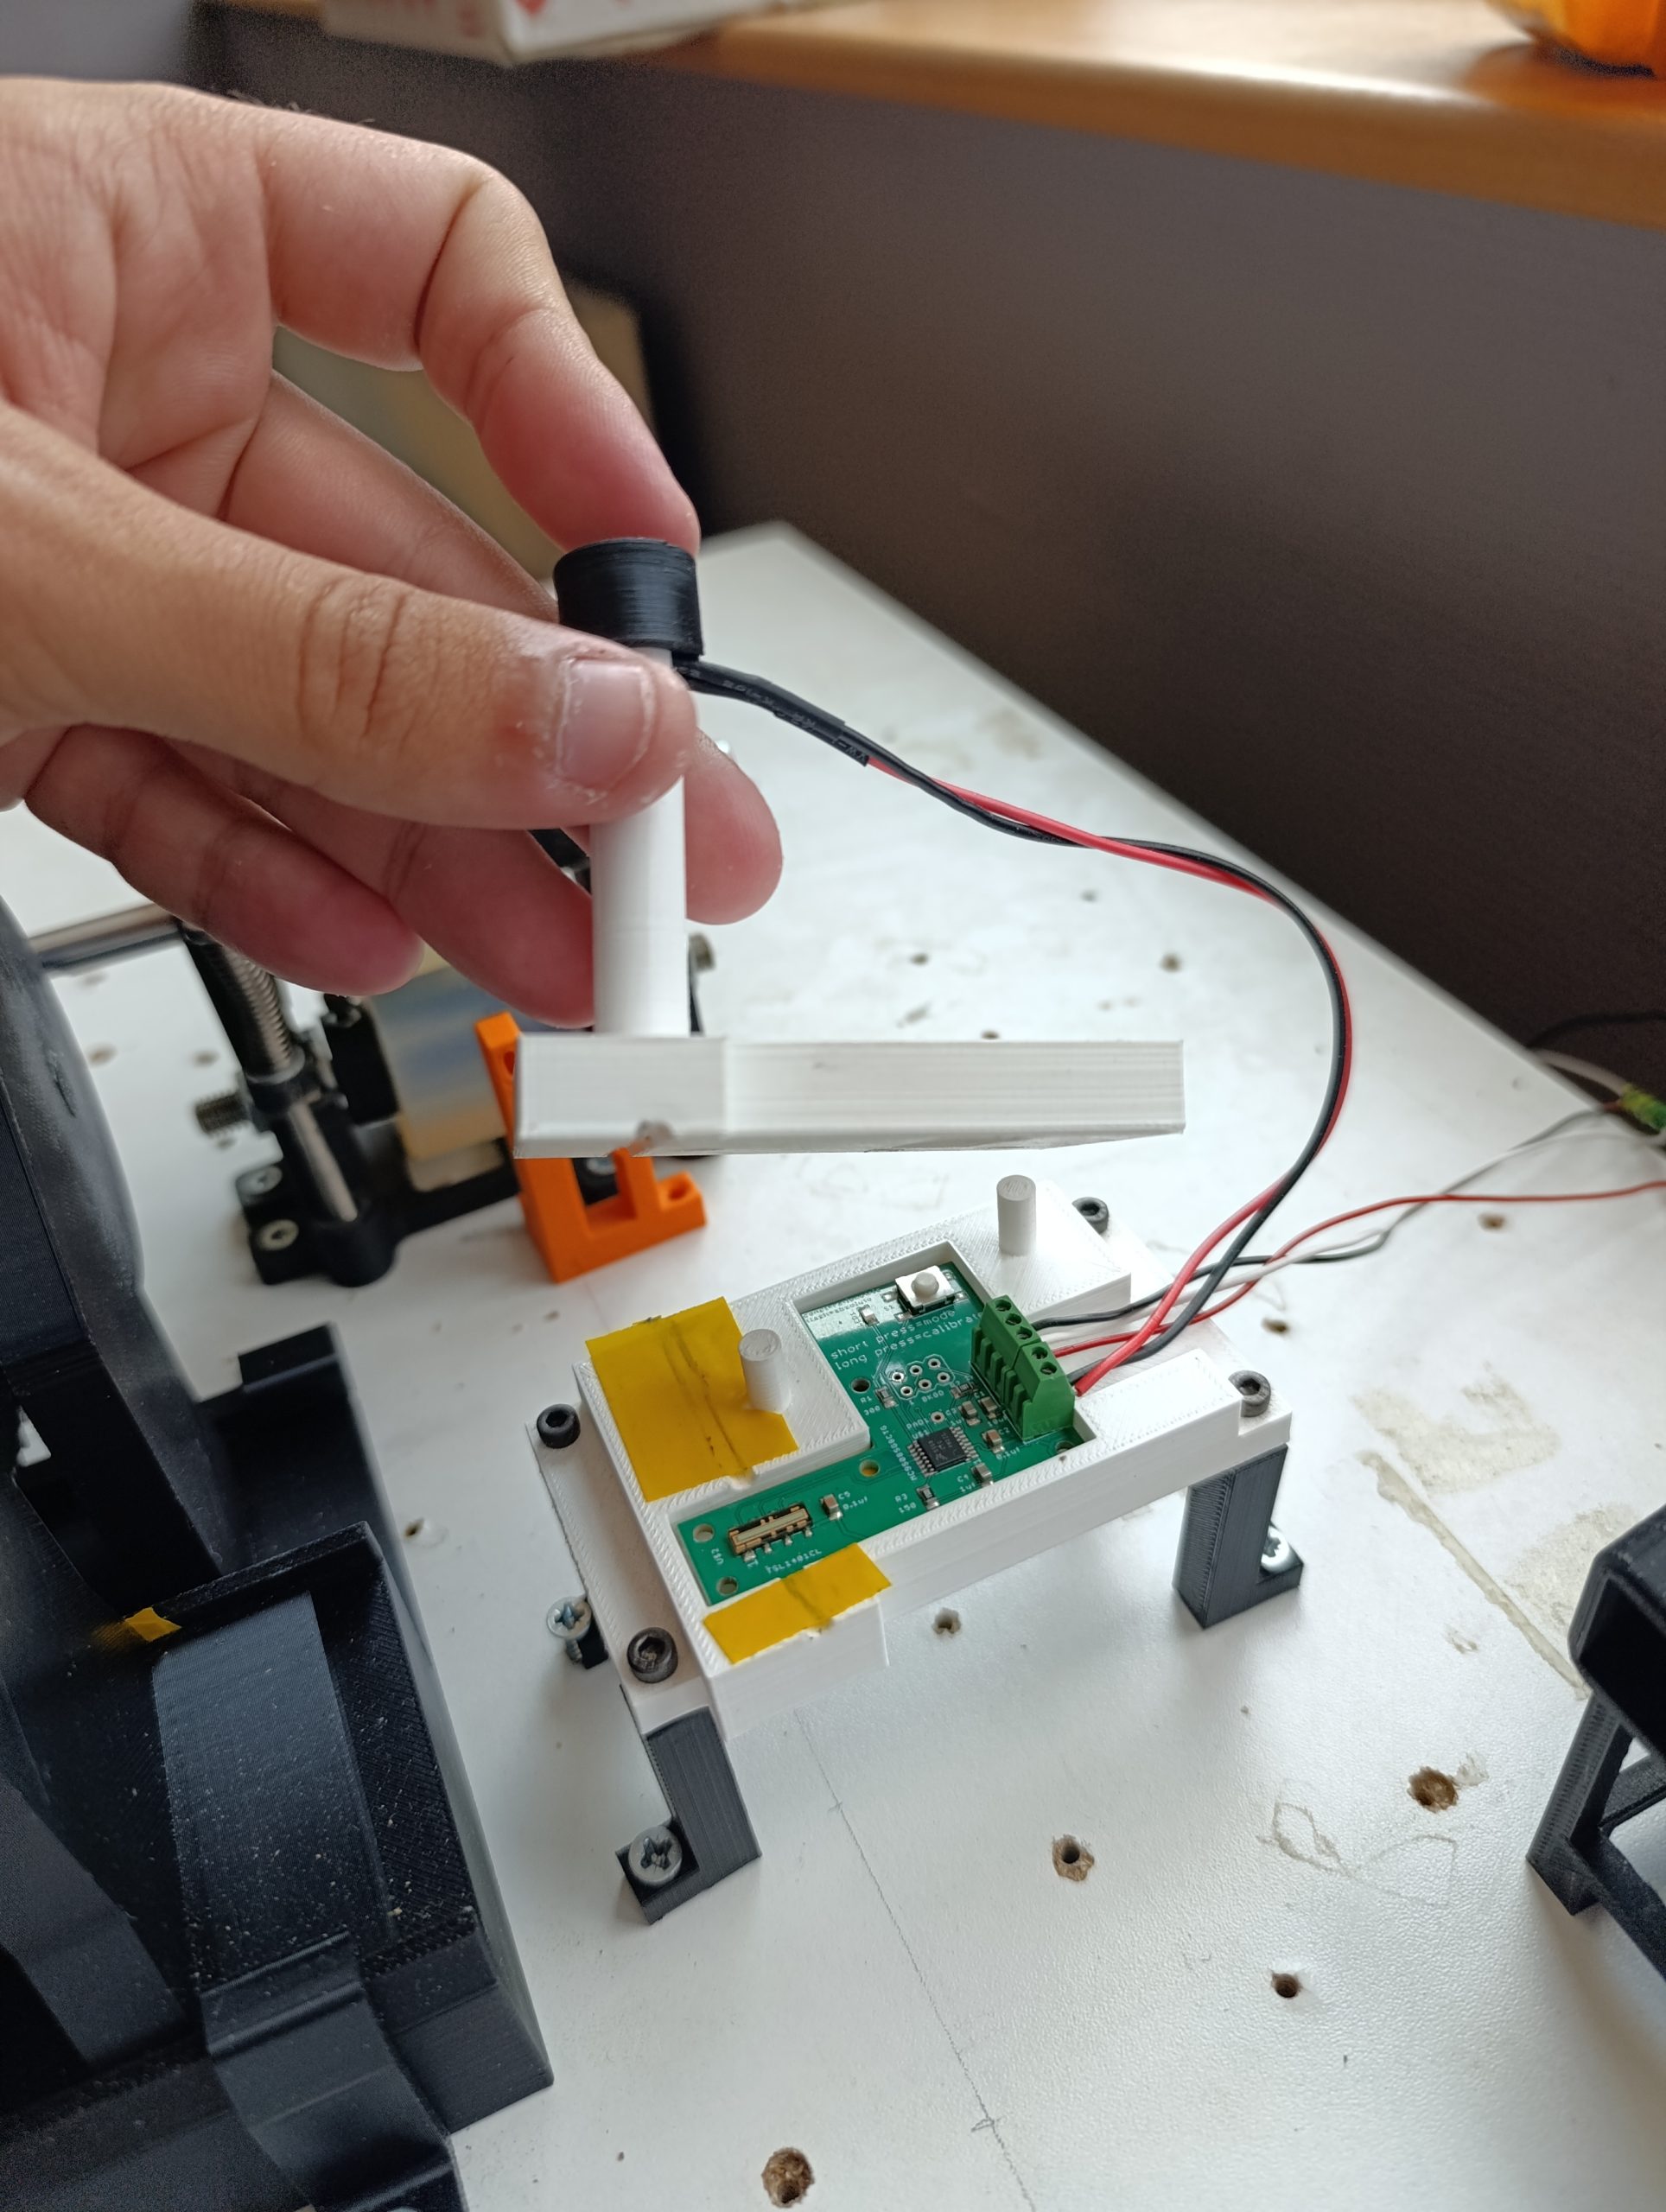
capteur de diamètre
Le but principal de notre projet est de produire un fil utilisable par les imprimantes 3D, pour cela il faut respecter un diamètre constant de 1.75mm, ainsi nous devons coder un régulateur de vitesse de tirage en fonction du diamètre du fil. Nous avons commencé par déplacer le capteur d’épaisseur entre l’extrudeuse et les rouleaux de tirage, nous l’avons ensuite câblé sur la carte arduino et programmé pour récupérer des valeurs exploitables, seulement nous avons constaté un bruit électrique dans le capteur ce qui nous a obligé à lisser les valeurs avec une moyenne sur cent diamètres pour avoir un diamètre mesuré stable et exploitable par le régulateur. Pour réguler le diamètre nous avons utilisé une bibliothèque arduino appelé PID (potentielle intégrale dérivée). Le principe des bibliothèques en arduino est de ne pas avoir à coder un système complexe, on peut ainsi entrer les paramètres souhaités et la bibliothèque s’occupe des calculs, nous lui avons indiqué des constantes de régulations, notre diamètre cible, l’adresse du diamètre mesuré et des bornes de vitesse pour éviter qu’il devienne instable et casse les moteurs.
Nous n’avons pas pu finaliser le réglage du régulateur pour le plastique PLA car le matériaux est trop instable.
INSTABILITÉ DU PLA
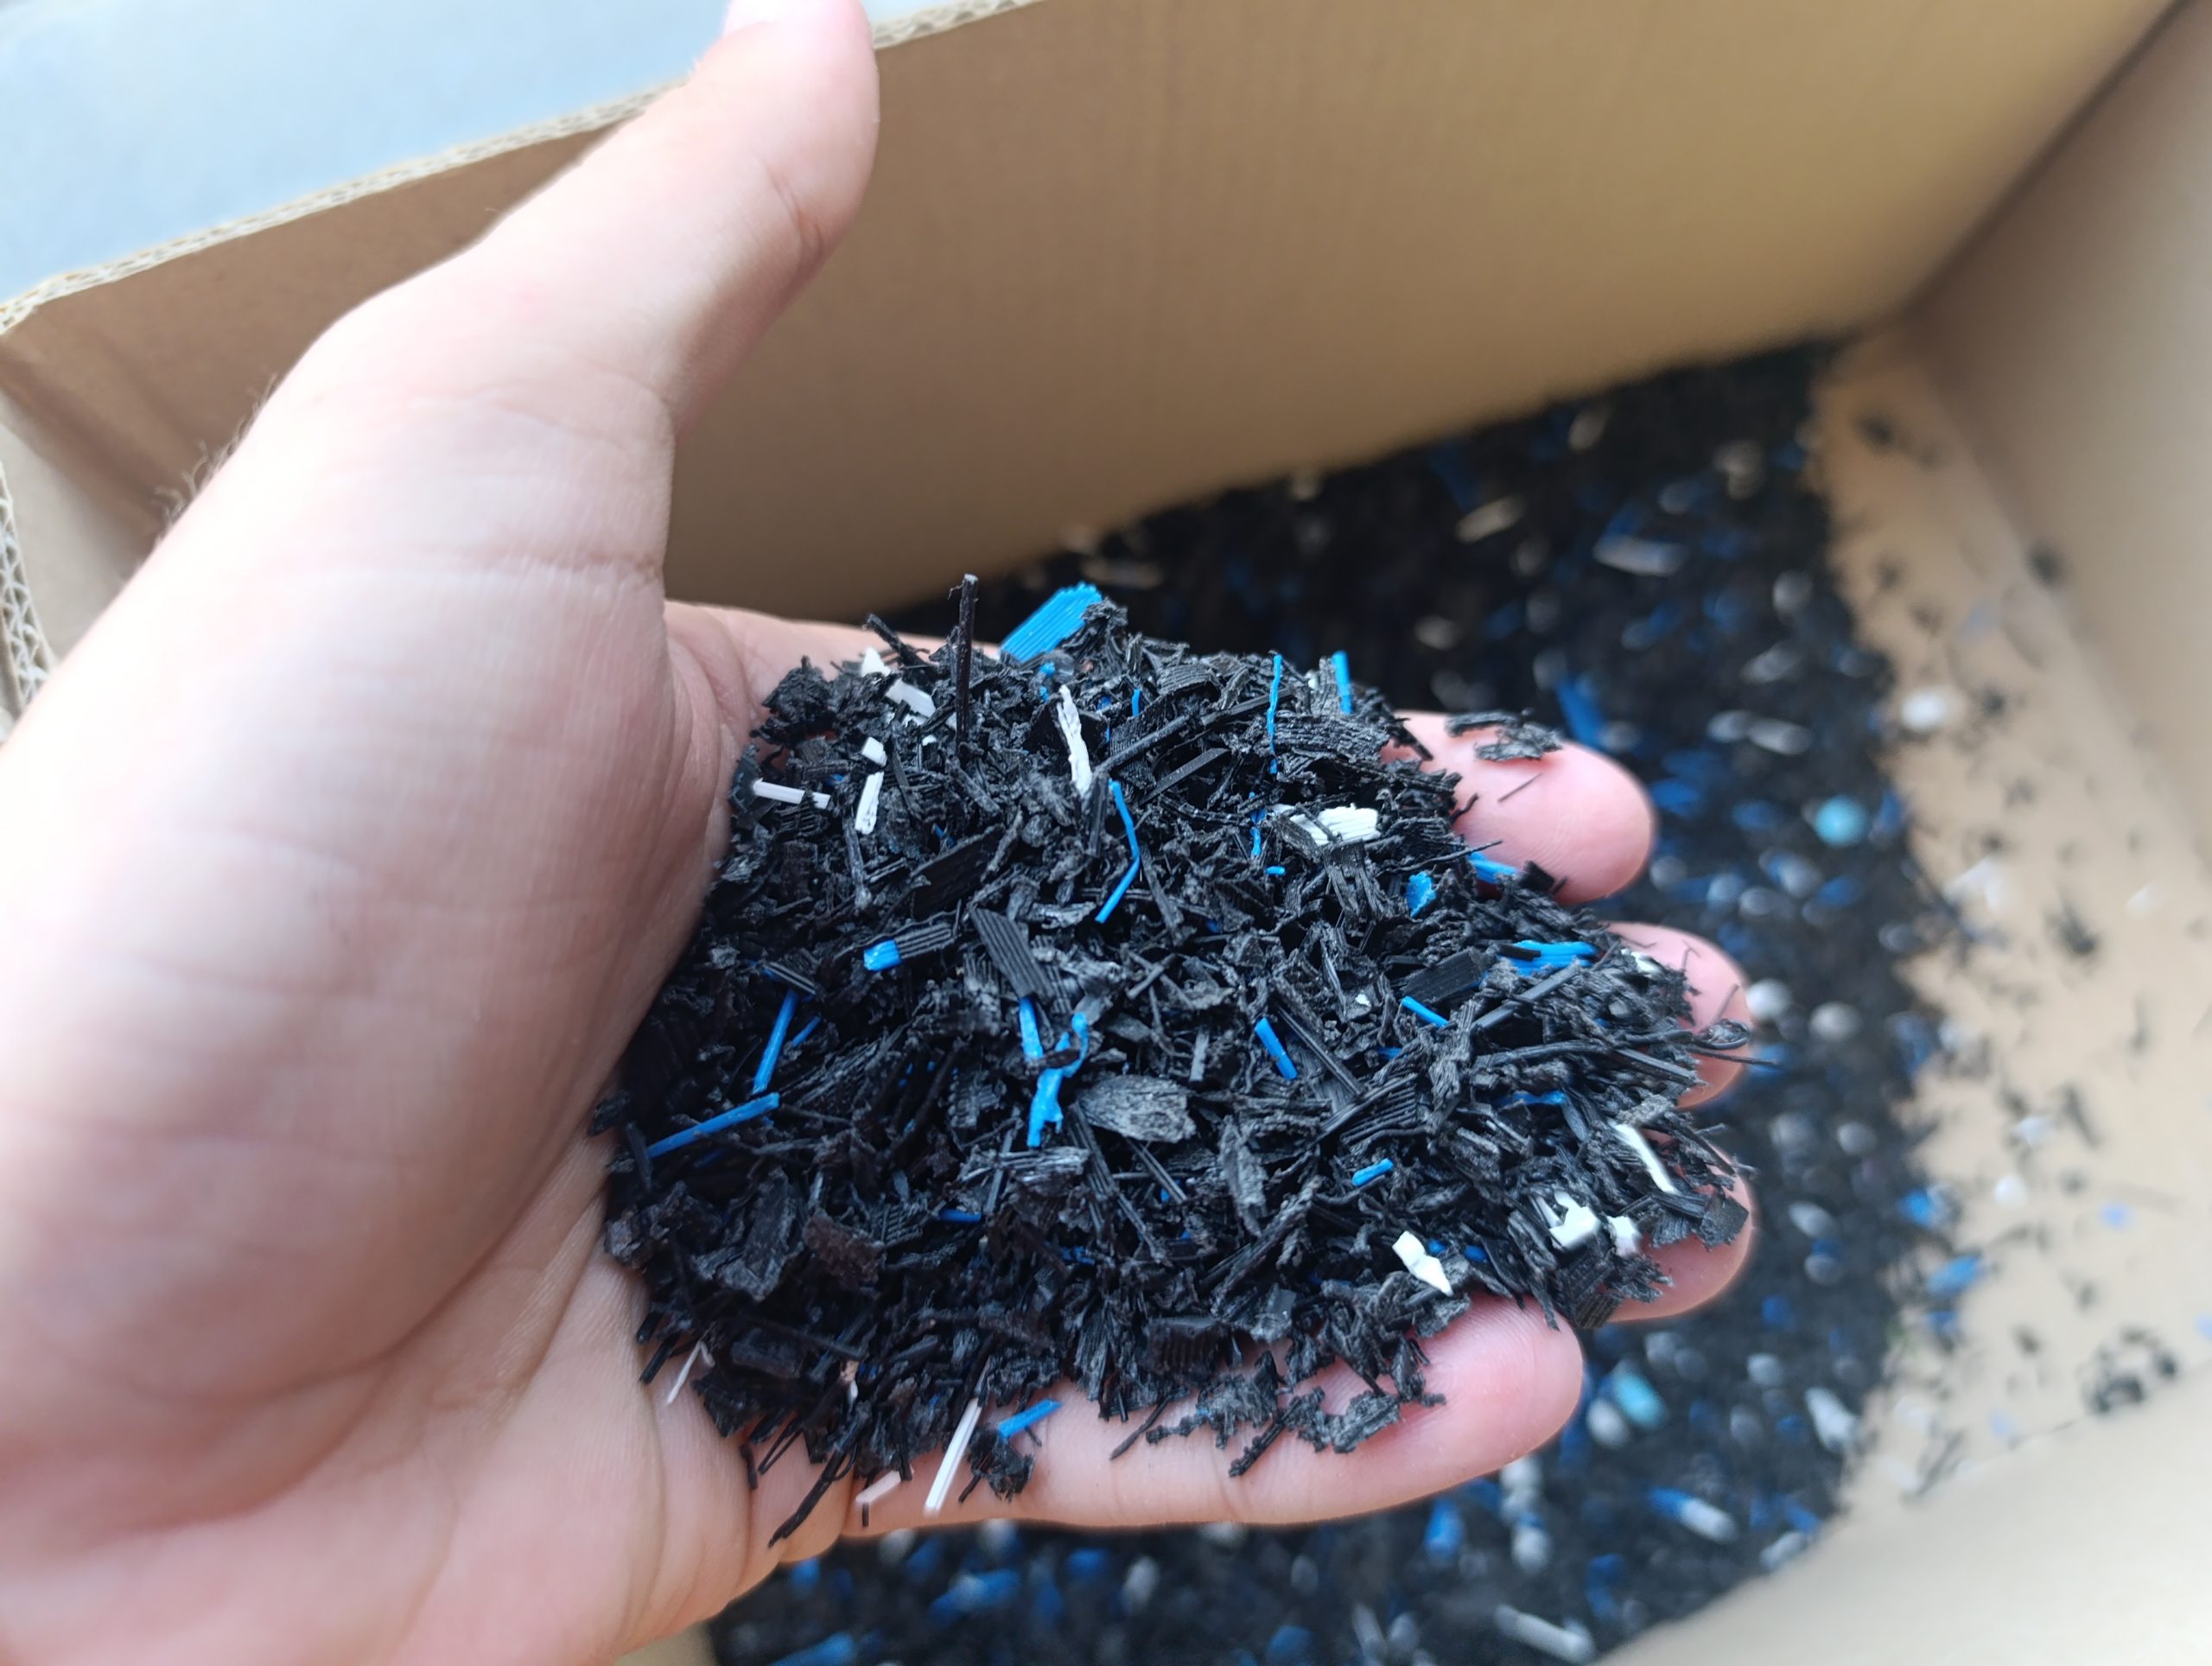
copeaux de PLA
Nous avons eu du mal à trouver la bonne température de fusion du PLA, si il est trop fondu il est trop malléable et trop collant si il est juste au dessus de la bonne température il est trop granuleux et si il est en dessous il devient trop fragile. Il a donc été difficile de trouver la bonne température et une fois celle si trouvé nous avons eu un problème de capteur, il nous a lâché et ne délivrait plus aucune valeur ce qui rend notre projet inabouti et notre écran inutile.
INTERFACE HOMME / MACHINE
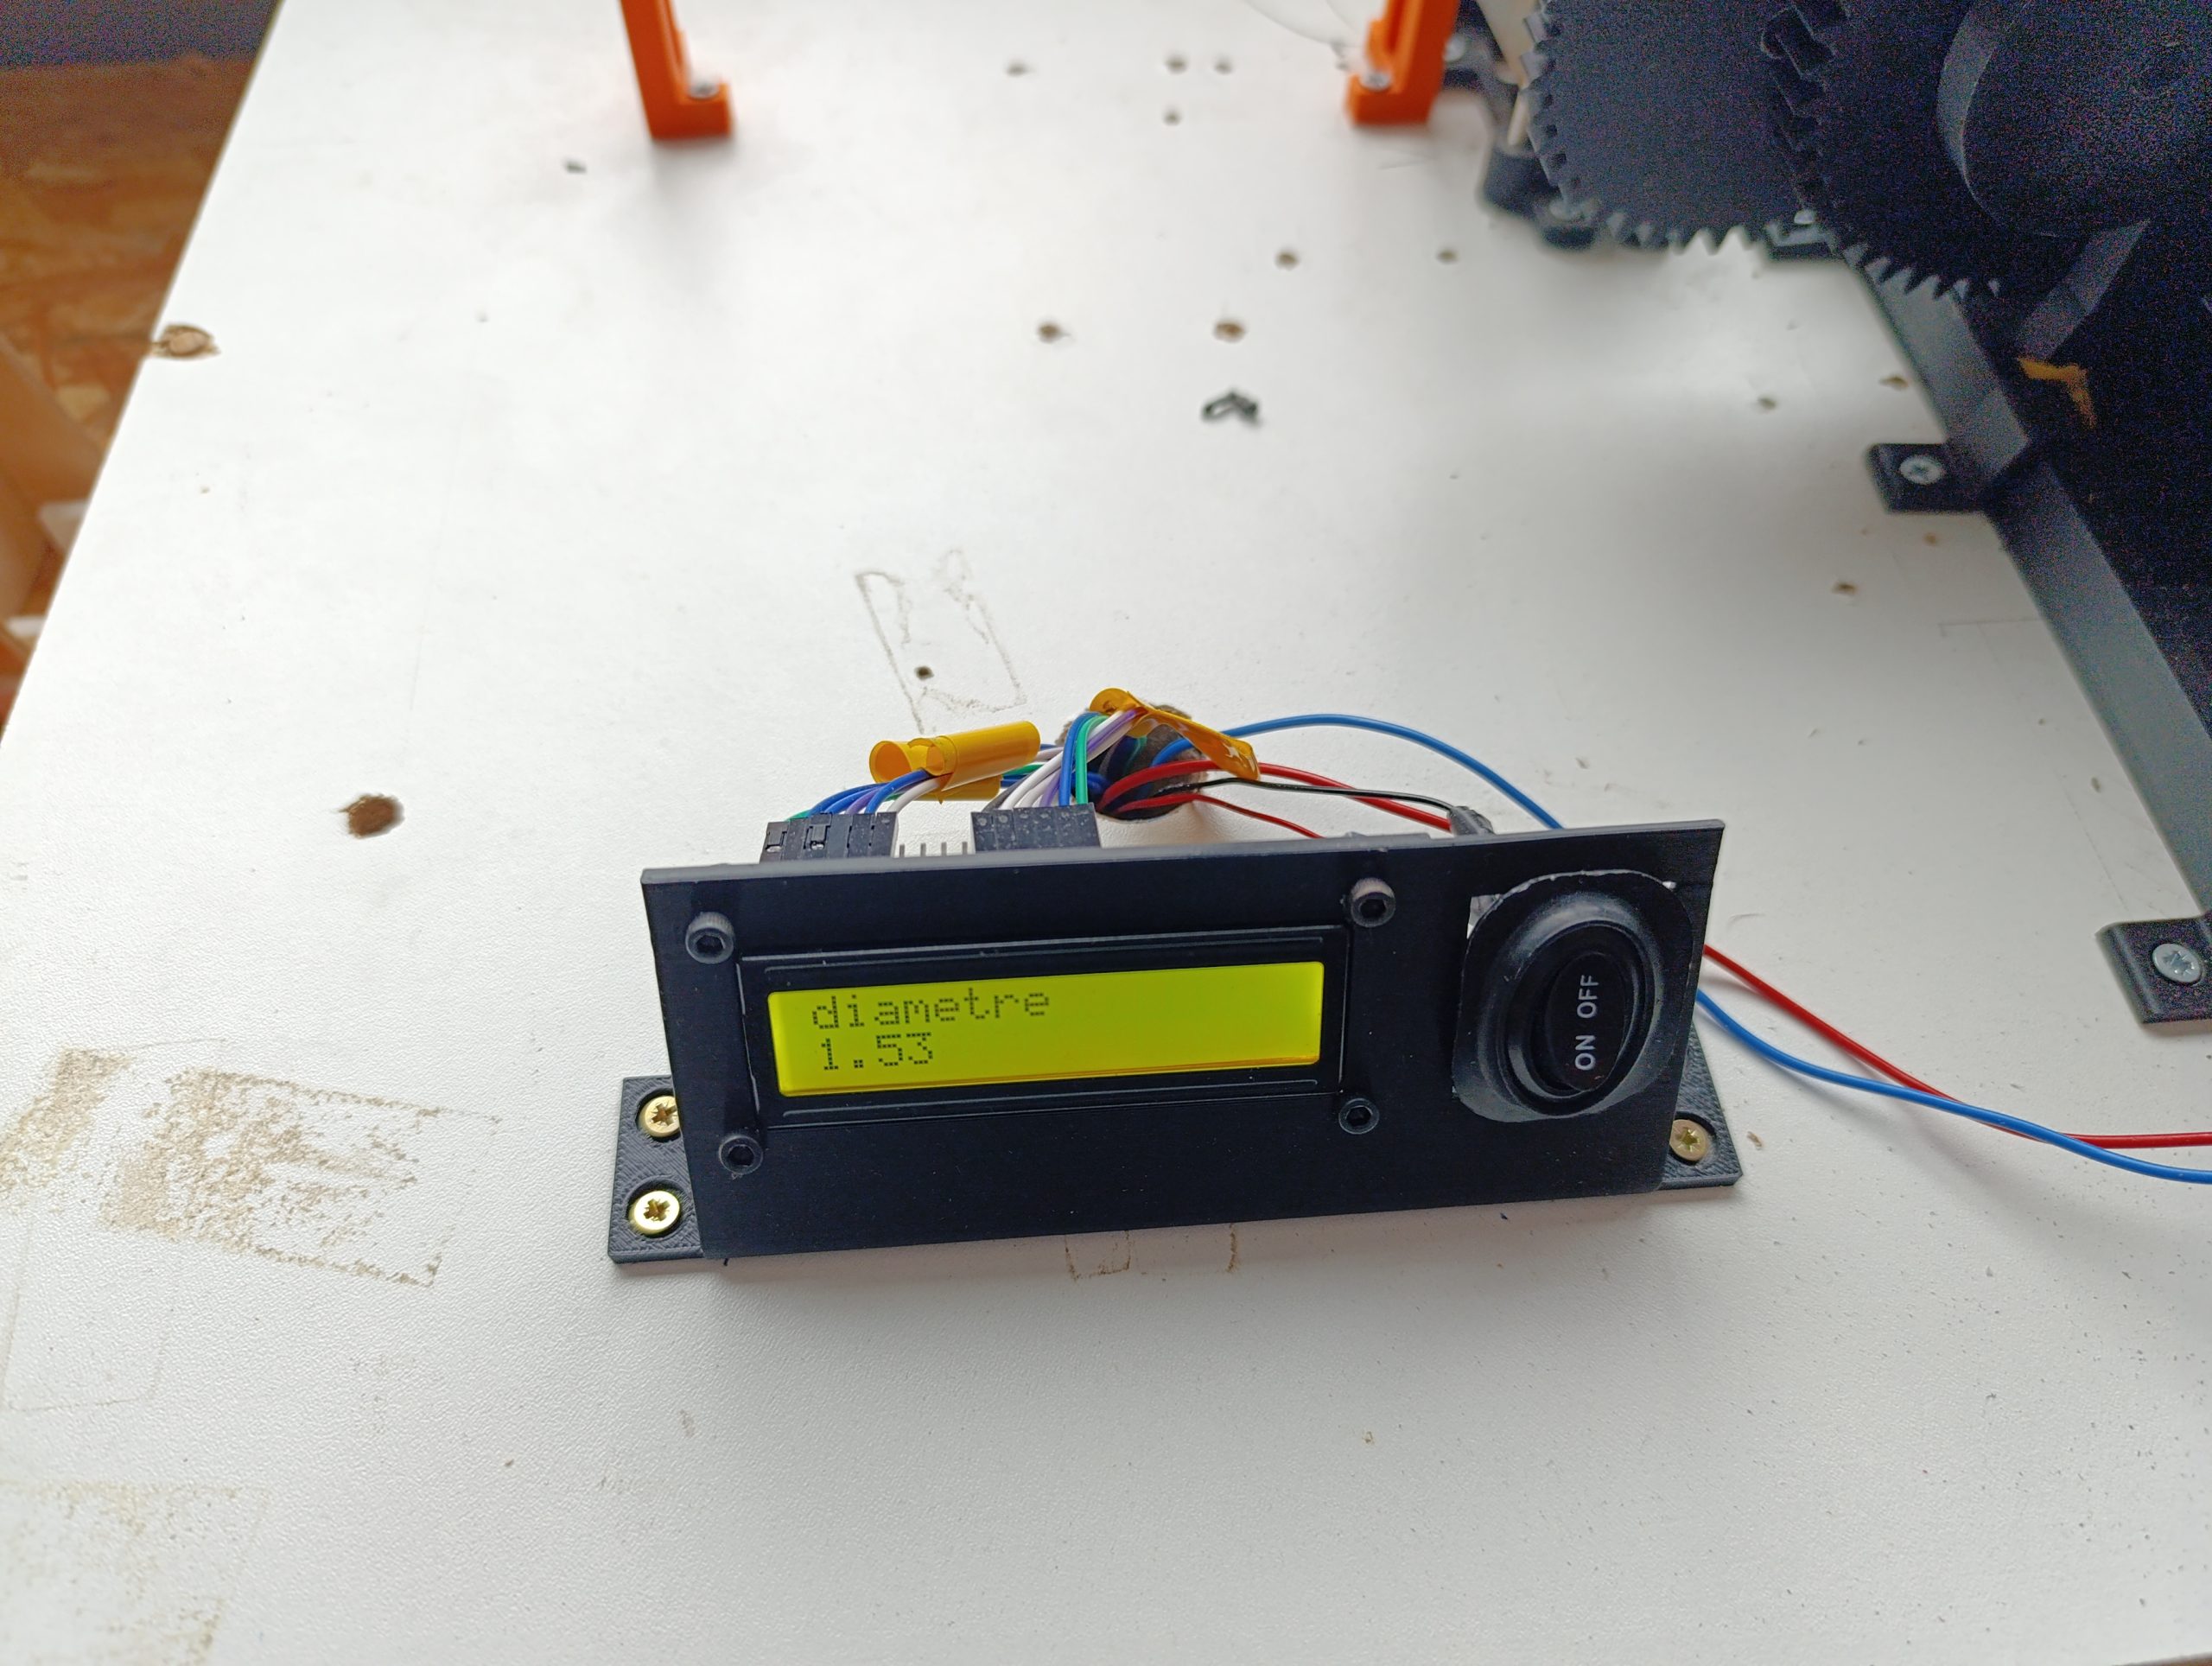
interface (écran LCD et bouton ON/OFF)
Pour être au courant de ce qu’il ce passe dans le système nous avons eu l’idée d’installer un écran LCD qui affiche le diamètre mesuré du fil nous avons installé cet écran sur un support avec un interrupteur permettant d’allumer et éteindre les moteurs, pour éviter de faire du bruit inutilement et pour les arrêts d’urgence plus pratiques.
Une fois tous ces petits problèmes réglés, nous avons pu lancer le tirage d’un fil mais l’extrudeur à commencé à avoir du mal à tourner.
NETTOYAGE DE L’EXTRUDEUR
premier nettoyage de l’extrudeur
Nous avons entrepris de démonter entièrement l’extrudeur pour retirer les éventuels bouchons de plastiques qui pouvaient bloquer la vis. Nous avons opéré au décapeur thermique pour retirer la vis et vider le conduit. Une fois la machine remontée la vis ne tournait toujours pas normalement, après analyse il s’est avéré qu’elle n’était plus fixé correctement à l’arbre moteur, c’est donc en refixant tous les composants que nous avons pu réparer l’extrudeur
FIN DU PROJET
Nous sommes ainsi arrivé à la fin de notre période de projets, nous allons maintenant le présenter aux élèves de Peip1 et au personnel de l’école, nous leur présenterons un projet certes peut fonctionnel mais avec beaucoup de travail de fait. Nous passons alors le flambeau aux prochains groupes à passer sur ce projet dans les années à venir …