Conception d’un banc de torsion : comment tester la résistance des matériaux soi-même ?

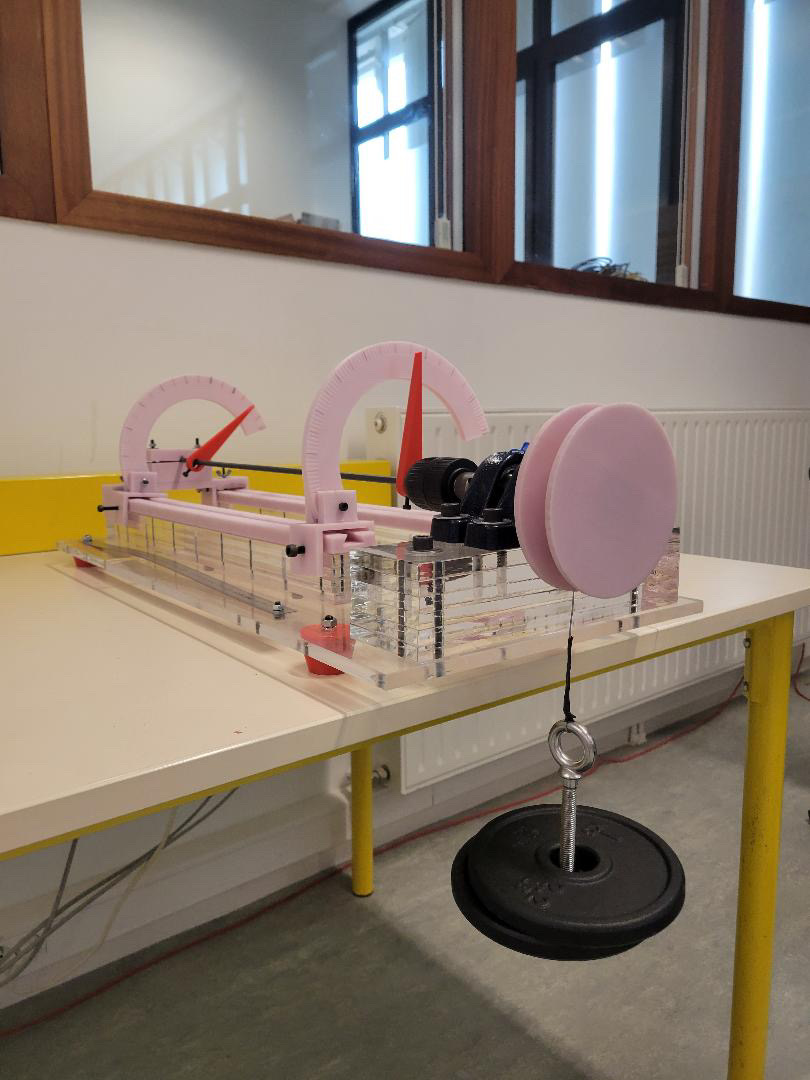
Vue d'ensemble du banc de torsion finalisé
Vue d’ensemble du banc de torsion finalisé, avec le châssis en Plexiglas, la poulie, le mandrin et le poids suspendu. Crédit photo : Raphaël Launay, Eliot Vignot, Antoine Dubois

Pourquoi ce projet ?

Imaginez que vous concevez un pont, un arbre de transmission d’une voiture, ou une éolienne. Tous ces systèmes se tordent sous l’effet des forces qu’ils subissent. Avant de les fabriquer, il faut s’assurer que les matériaux choisis peuvent résister à ces forces. C’est exactement le problème que nous avons voulu résoudre : construire une machine capable de tordre un barreau de matière et de mesurer à quel point il résiste. Cette machine s’appelle un banc de torsion.

Dans les industries mécaniques (automobile, aéronautique, bâtiment…), on utilise des machines professionnelles très coûteuses pour réaliser ces tests. Notre défi ? Concevoir une version pédagogique, fiable et polyvalente. Ce banc servirait ensuite pour que les étudiants de Polytech Angers puissent apprendre concrètement la résistance des matériaux.

Le principe en deux phrases

On immobilise une extrémité d’une éprouvette cylindrique pendant que l’on applique un couple de rotation à l’autre. La mesure précise de l’angle de déformation ainsi obtenu permet de calculer le module de Coulomb G, qui définit la rigidité du matériau testé.

“En résistance des matériaux, le module de cisaillement ou module de Coulomb, est une grandeur physique intrinsèque à chaque matériau et qui intervient dans la caractérisation des déformations causées par des efforts de cisaillement.”

Source : Wikipédia

Comment ça fonctionne ?

Avant de se lancer dans la construction, il fallait comprendre la physique du phénomène. La torsion, c’est la déformation que subit un objet quand on lui applique un couple (l’effet de rotation d’une force sur un élément). C’est comme si vous essayiez d’essorer une serviette en tenant une extrémité et en faisant tourner l’autre. Vous créez de la torsion.

Pour comparer les comportements, nous avons sélectionné trois matériaux aux rigidités très différentes :

  • Le PVC : un plastique courant, relativement souple
  • Le Plexiglas : un plastique rigide et transparent
  • L’aluminium : un métal léger, beaucoup plus rigide que les deux plastiques

Nos choix de conception

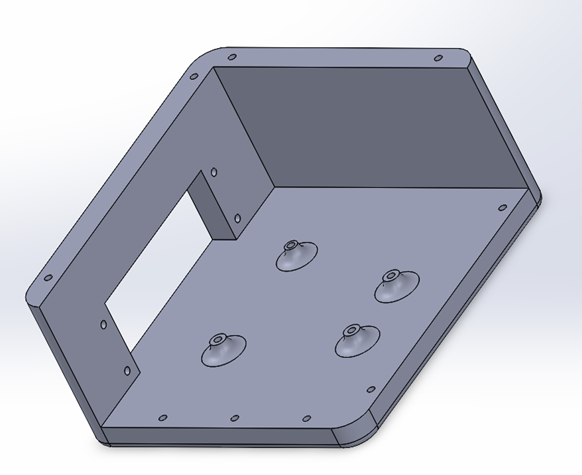
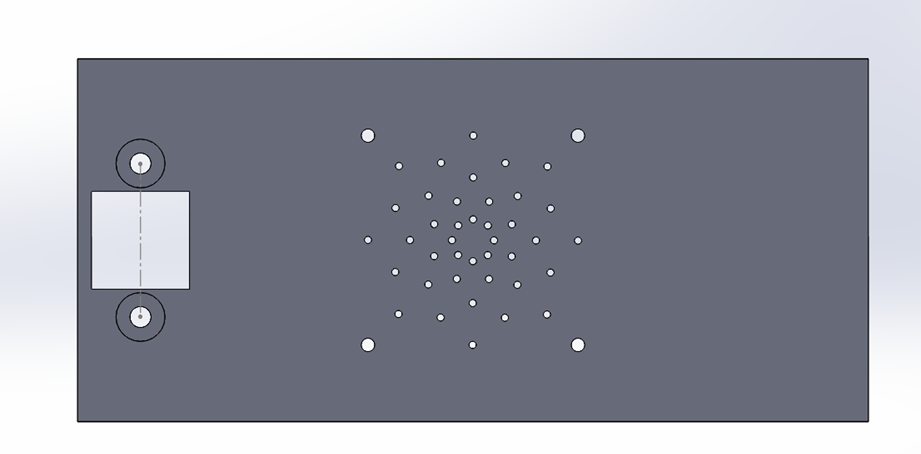
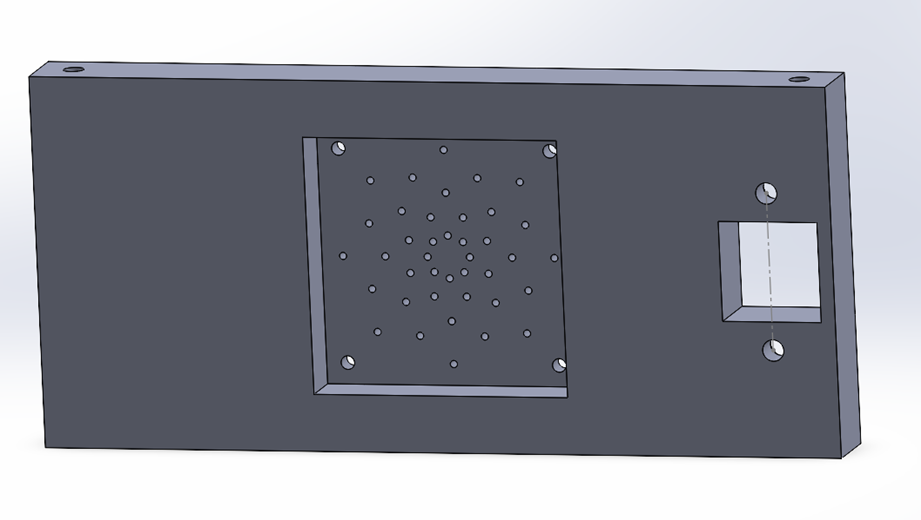
Le châssis en Plexiglas

Dès le début, nous avons écarté le bois pour le châssis. Le bois est un matériau anisotrope : ses propriétés mécaniques varient selon l’orientation de ses fibres, ce qui aurait pu fausser nos mesures. Nous avons préféré des plaques de Plexiglas de 50 × 50 cm et 10 mm d’épaisseur, découpées au laser dans le FabLab de l’école. Ce matériau homogène et rigide est idéal pour un châssis robuste.
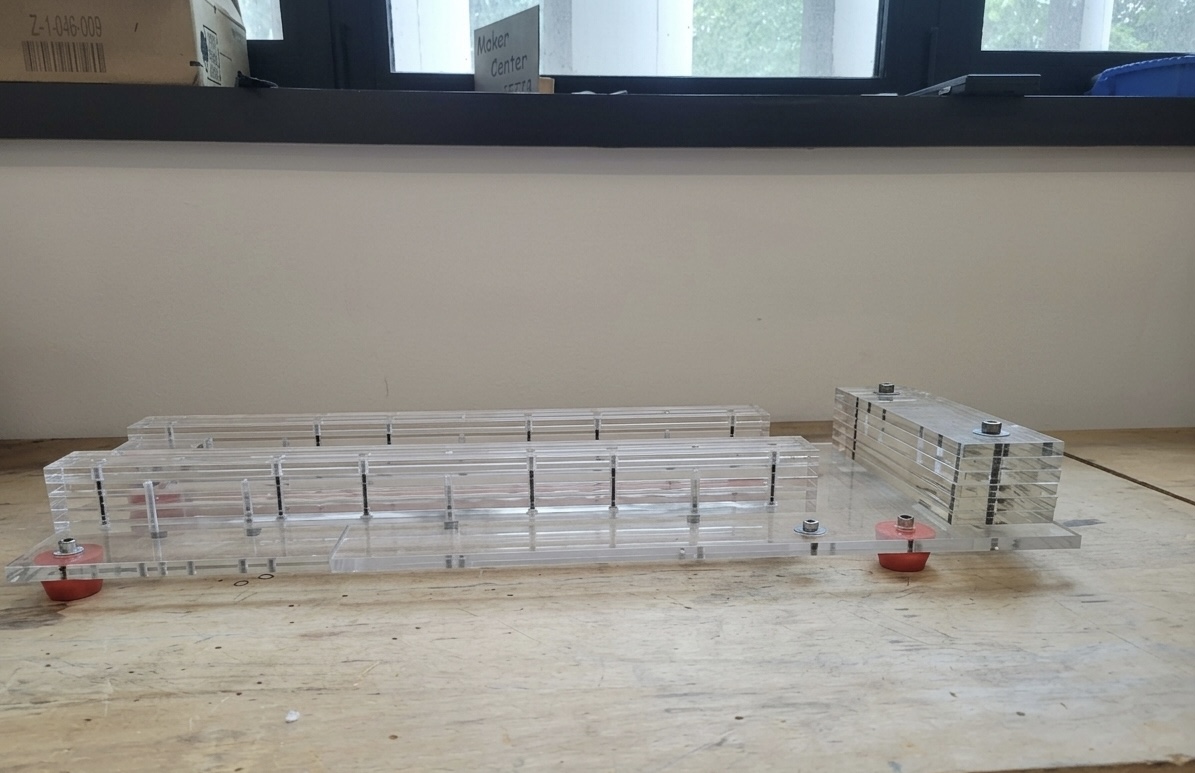
Découpe laser du châssis en Plexiglas au FabLab
Châssis en Plexiglas au FabLab de Polytech Angers. Crédit photo : Raphaël Launay, Eliot Vignot, Antoine Dubois

Tenir l’éprouvette : l’idée du mandrin de perceuse

C’est le problème central du projet : comment tenir l’éprouvette d’un côté assez fermement pour qu’elle ne glisse pas, tout en lui permettant de tourner librement de l’autre côté ? Après quelques discussions avec M. Kachit, nous nous sommes orientés vers un mandrin de perceuse. Le mandrin, c’est la partie d’une perceuse qui tient le foret. Il possède un système de trois mâchoires qui se resserrent de façon concentrique pour n’importe quel diamètre. C’est la solution parfaite pour nos éprouvettes de différentes tailles.
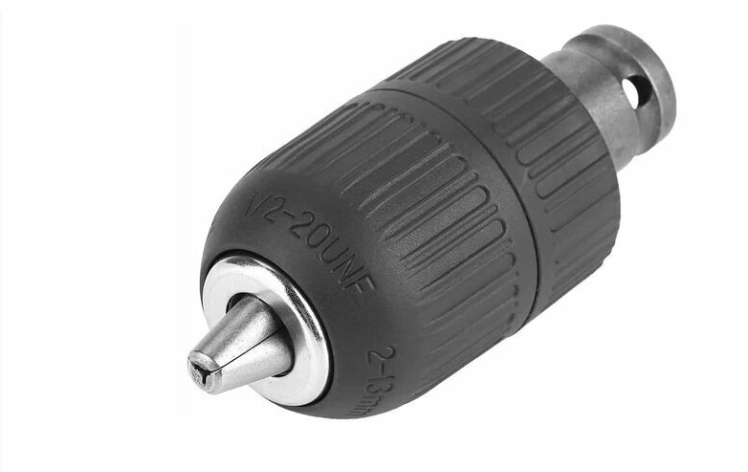
Schéma du mandrin avec adaptateur à base carrée
Mandrin à base carré choisis. Crédit photo : ManoMano.fr

Appliquer le couple : la poulie et les poids

Pour créer le couple de torsion, on a choisi une solution simple : des poids de musculation (0,5 kg et 1 kg) suspendus à un câble enroulé autour d’une poulie. Le poids tire vers le bas, le câble fait tourner la poulie, et la poulie fait tourner l’éprouvette. La formule est :

Mt = F × Rp = m × g × Rp
Mt : moment de torsion (Nm) · m : masse (kg) · g : 9,81 m/s² · Rp : rayon de la poulie (m)

Bloquer l’éprouvette : les mâchoires fixes

À l’opposé du mandrin, l’autre extrémité de l’éprouvette doit être complètement immobilisée. Pour cela, nous avons conçu et imprimé un système de deux mâchoires. Une partie inférieure plane et une partie supérieure avec un logement triangulaire à 60°. Cette forme s’adapte à n’importe quel diamètre d’éprouvette tout en empêchant la rotation.
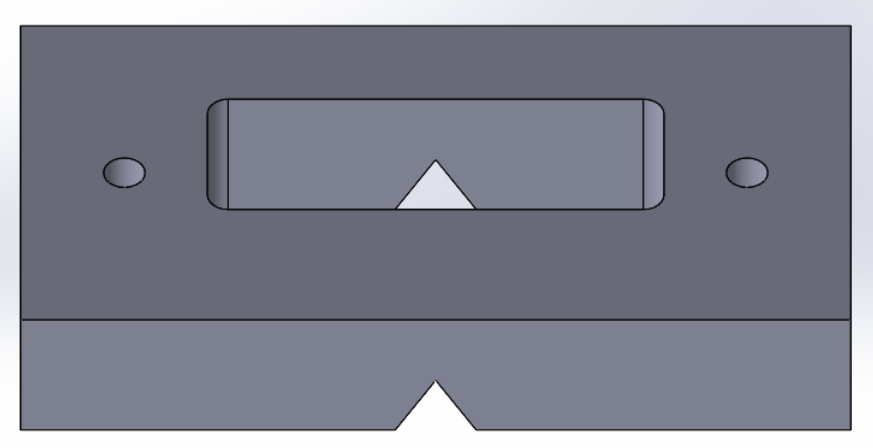
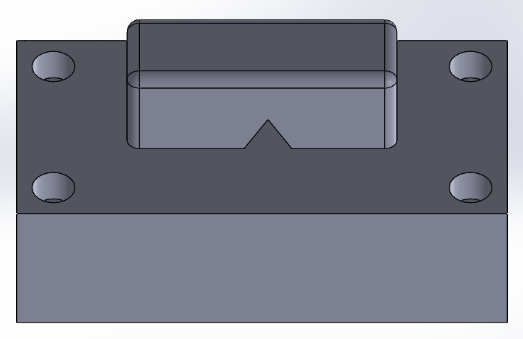
Mâchoire supérieure sur SolidWorks. Crédit : Raphaël Launay, Eliot Vignot, Antoine Dubois
Mâchoire inférieure sur SolidWorks. Crédit : Raphaël Launay, Eliot Vignot, Antoine Dubois

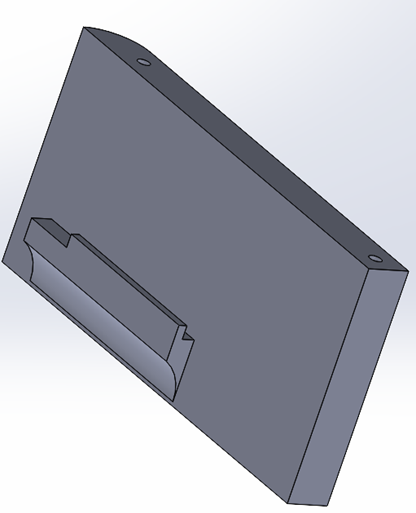
Le réglage en longueur : les crémaillères

Notre banc devait s’adapter à des éprouvettes de longueurs variées (jusqu’à 50 cm selon le cahier des charges). On a donc conçu un système de crémaillères permettant de déplacer le support fixe le long du châssis. Cette idée est directement inspirée des cales de pieds en aviron, un sport pratiqué par l’un d’entre nous. Les rails crantés ont été modélisés sous SolidWorks puis imprimés en 3D, avec des crans espacés de 2 mm pour une précision maximale.
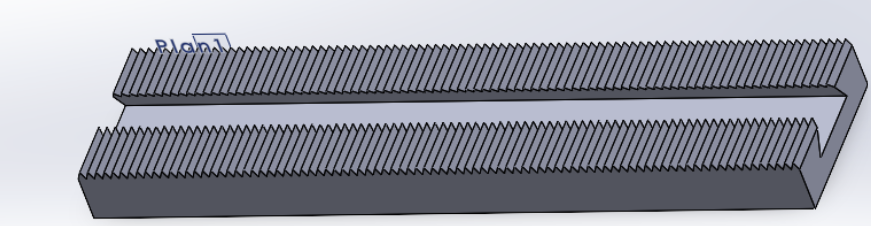
Rails crantés imprimés en 3D inspirés des cales d'aviron
Rails crantés imprimés sur SolidWorks, inspirés des cales de pieds d’aviron. Crédit : Raphaël Launay, Eliot Vignot, Antoine Dubois
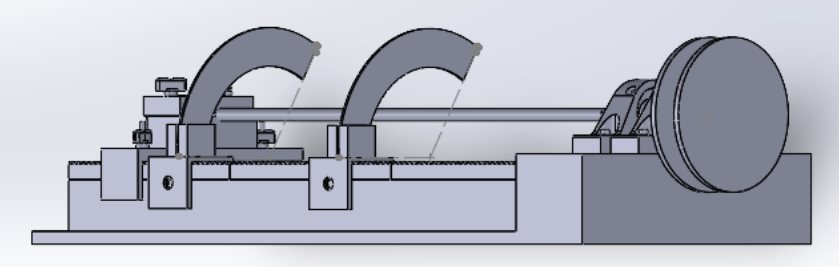
Modèle SolidWorks du banc terminé. Crédit : Raphaël Launay, Eliot Vignot, Antoine Dubois

Le dilemme technique

Tout ne s’est pas passé comme prévu. Durant notre phase d’étude et de commande de pièces, nous avons fait face à un vrai dilemme. Nous avions choisi une rallonge de clé à cliquet faisant exactement 16,5 mm de diamètre pour relier le mandrin à notre poulie. C’était la solution parfaite sur le papier.
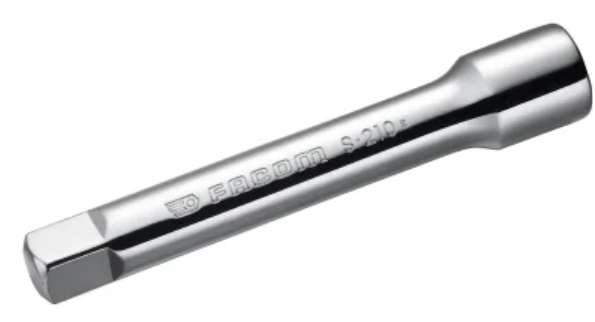
Rallonge de clé à cliquet utilisée comme axe de transmission
La rallonge de clé à cliquet détournée
comme axe de transmission. Crédit : rs-online.com

Problème : aucun palier standard ne correspond à cette cote. Deux options s’offraient à nous :

  • Palier de 17 mm (trop grand) : un jeu de 0,5 mm entre la rallonge et le palier, suffisant pour créer des vibrations et fausser la lecture de l’angle.
  • Palier de 16 mm (montage serré) : impose de poncer légèrement la pièce, mais l’effet de serrage garantit zéro jeu mécanique et donc des mesures fiables.

Nous avons finalement opté pour la solution du palier de 16 mm. Elle a nécessité un peu d’huile de coude pour poncer 0,5 mm d’acier, mais nous a permis d’obtenir un résultat plus que satisfaisant.

Les résultats

Après la fabrication, place aux tests ! On a appliqué un couple de 1,2 Nm sur des éprouvettes de petit diamètre (5–6 mm) en PVC, Plexiglas et aluminium. Puis on a mesuré l’angle de torsion avec nos rapporteurs imprimés en 3D. Voici les résultats obtenus, comparés aux valeurs scientifiques théoriques :
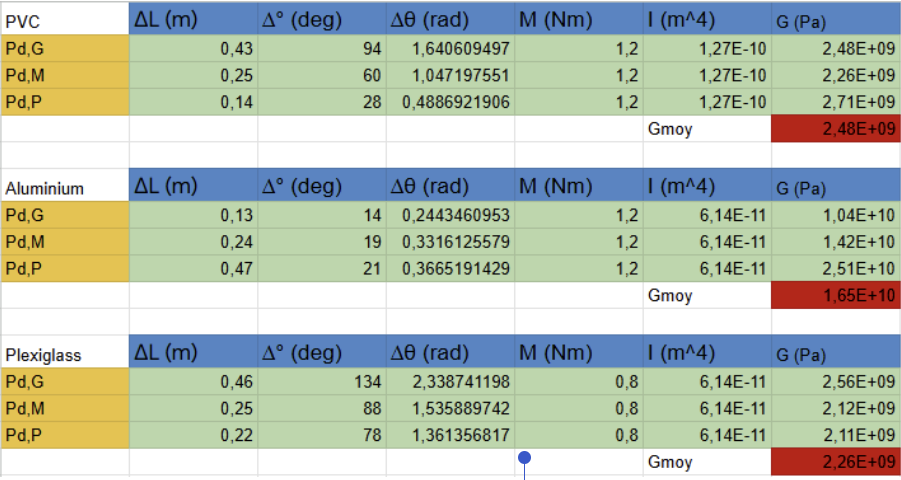
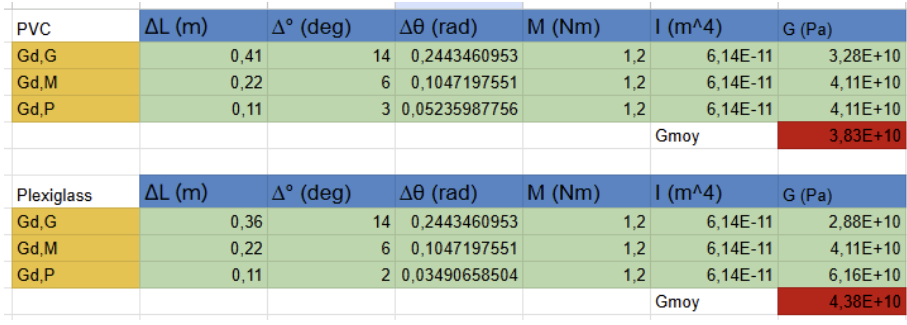
Tableau des résultats pour les éprouvettes de petit diamètre
Tableau 1 : Résultats pour les éprouvettes de petit diamètre (Pd : 5 mm). G, M, P = grande, moyenne et petite longueur. Crédit : Raphaël Launay, Eliot Vignot, Antoine Dubois
Tableau des résultats pour les éprouvettes de grand diamètre
Tableau 2 : Résultats pour les éprouvettes de grand diamètre (Gd : 10 mm). Crédit : Raphaël Launay, Eliot Vignot, Antoine Dubois

Les petits diamètres

Le Plexiglas, notre meilleur résultat. Avec une moyenne expérimentale de 2,26 GPa pour une valeur théorique d’environ 1,7 GPa, l’ordre de grandeur est respecté. Pour un banc d’essai pédagogique fabriqué avec nos moyens, cette précision est tout à fait acceptable.

Le PVC (dans la norme). Théoriquement situé entre 1 et 1,5 GPa, notre banc affiche 2,48 GPa. C’est une valeur légèrement surestimée, mais qui reste cohérente.

L’aluminium. On attendait 26 GPa, on a trouvé 16,5 GPa. L’aluminium est trop rigide pour notre banc avec le couple que nous appliquons. De ce fait, même avec nos charges maximales, la tige ne s’est tordue que de 14° à 21°. Pour des angles si petits, la moindre imprécision lors de la lecture sur nos rapporteurs impacte énormément le calcul final.

Les grands diamètres

Sur les éprouvettes de 10 mm, on a obtenu des modules de 38 GPa pour le PVC et 43 GPa pour le Plexiglas. Cela voudrait dire que nos plastiques seraient plus rigides que du titane, ce qui est impossible. Cela s’explique par le fait que le moment quadratique I = πd⁴/32 évolue avec la puissance 4 du diamètre. Et, en doublant le diamètre, la rigidité de l’éprouvette est donc multipliée par 16. Résultat : l’éprouvette ne se tord presque pas. C’est le châssis en Plexiglas et les mâchoires en PLA qui se déforment à sa place.

Axes d’amélioration possibles

  • Fiabiliser l’encastrement des éprouvettes pour supprimer les micro-glissements.
  • Renforcer le châssis pour tester des éprouvettes plus rigides.
  • Remplacer nos rapporteurs imprimés en 3D par un capteur d’angle numérique pour des mesures plus précises.

Le mot de la fin

Cette centaine d’heures passées sur ce projet est pour nous l’aboutissement de notre PEIP. Il nous a permis de mettre en application les connaissances acquises durant ces deux années, et nous sommes fiers d’avoir pu créer ce prototype fonctionnel. Ce projet a été extrêmement formateur avec des défis techniques, de l’ingéniosité de la persévérance et bien sûr du travail d’équipe.

Nous adressons un grand merci à Monsieur Maxime Kachit, notre tuteur, qui nous a suivis et conseillés avec bienveillance tout au long de cette réalisation. En espérant que vous ayez apprécié découvrir notre projet à travers la lecture de cet article !

Raphaël Launay, Eliot Vignot, Antoine Dubois

Projet “Trophées”

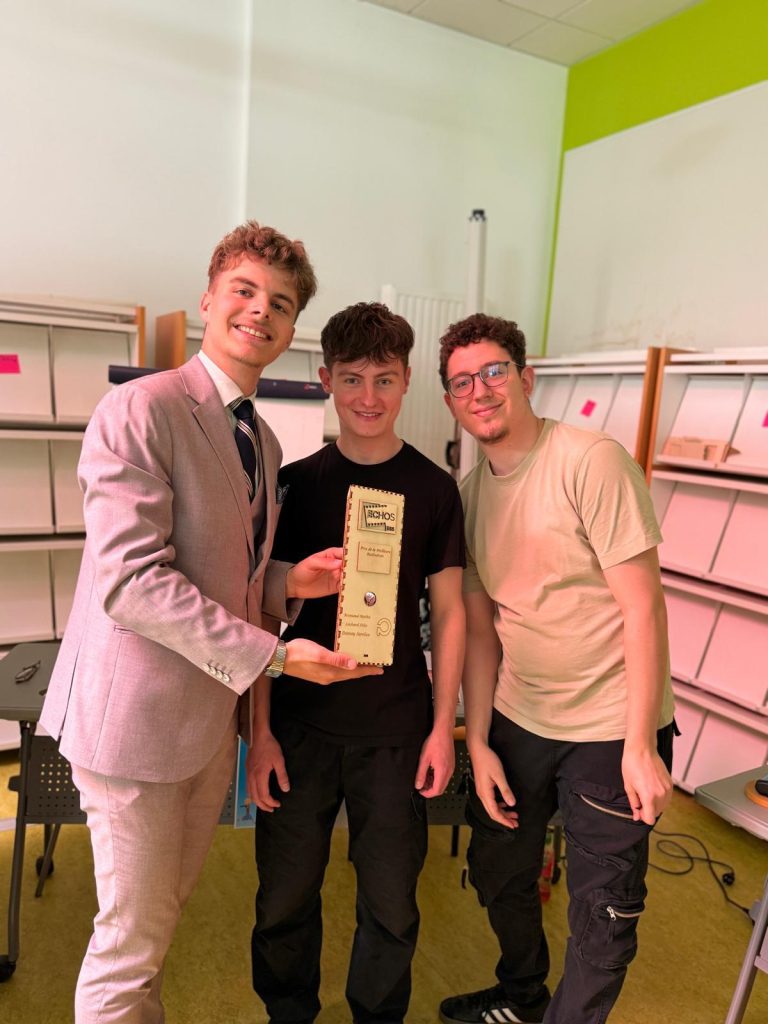
Nous sommes trois étudiants de deuxième année à l’école d’ingénieurs Polytech Angers. Dans le cadre de notre formation, nous avons réalisé un projet, celui de créer, en intégralité, un trophée à partir notamment de matières naturelles. Ce trophée a pour but de projeter plusieurs images sur des murs à l’aide de LED à l’intérieur de celui-ci.

Ce trophée sera offert à la meilleure réalisation lors d’un festival de court-métrage. Ce festival créé par Valérie Billaudeau et porté par l’ESS* (Économie Sociale et Solidaire) a pour but de valoriser les talents émergents.

*Qu’est ce que l’ESS ?

L’économie sociale et solidaire (ESS) est une forme alternative d’entreprise et de développement économique qui place l’homme, la solidarité et l’environnement au cœur de ses priorités, plutôt que la recherche du profit à tout prix.

1. Entre Désaccord et confirmation

Dans un premier temps, il nous fallait faire un “BrainStorming” et faire des recherches sur des récompenses de ce type déjà existantes. Nous avons abordé plusieurs aspects: la forme du trophée, les matériaux à utiliser, les images à projeter, … Pendant ces séances, nous nous sommes souvent retrouvés en désaccord. Parfois nous avions une même idée, mais cela ne correspondait pas au cahier des charges. Finalement nous sommes parvenus à cette conclusion:

  • la forme du trophée: prisme à base triangulaire
  • les matériaux: du contre-plaqué, du plexiglas et un peu de plastique
  • les images projetées: une fleur d’un côté (amaryllis) et d’un autre côté un clap de cinéma
  • méthode utilisée pour la fleur: plexiglas gravé
  • méthode utilisée pour le clap: des petits morceaux du clap à une distance différente de la source lumineuse

2. Conception du trophée

A.L’aspect Général

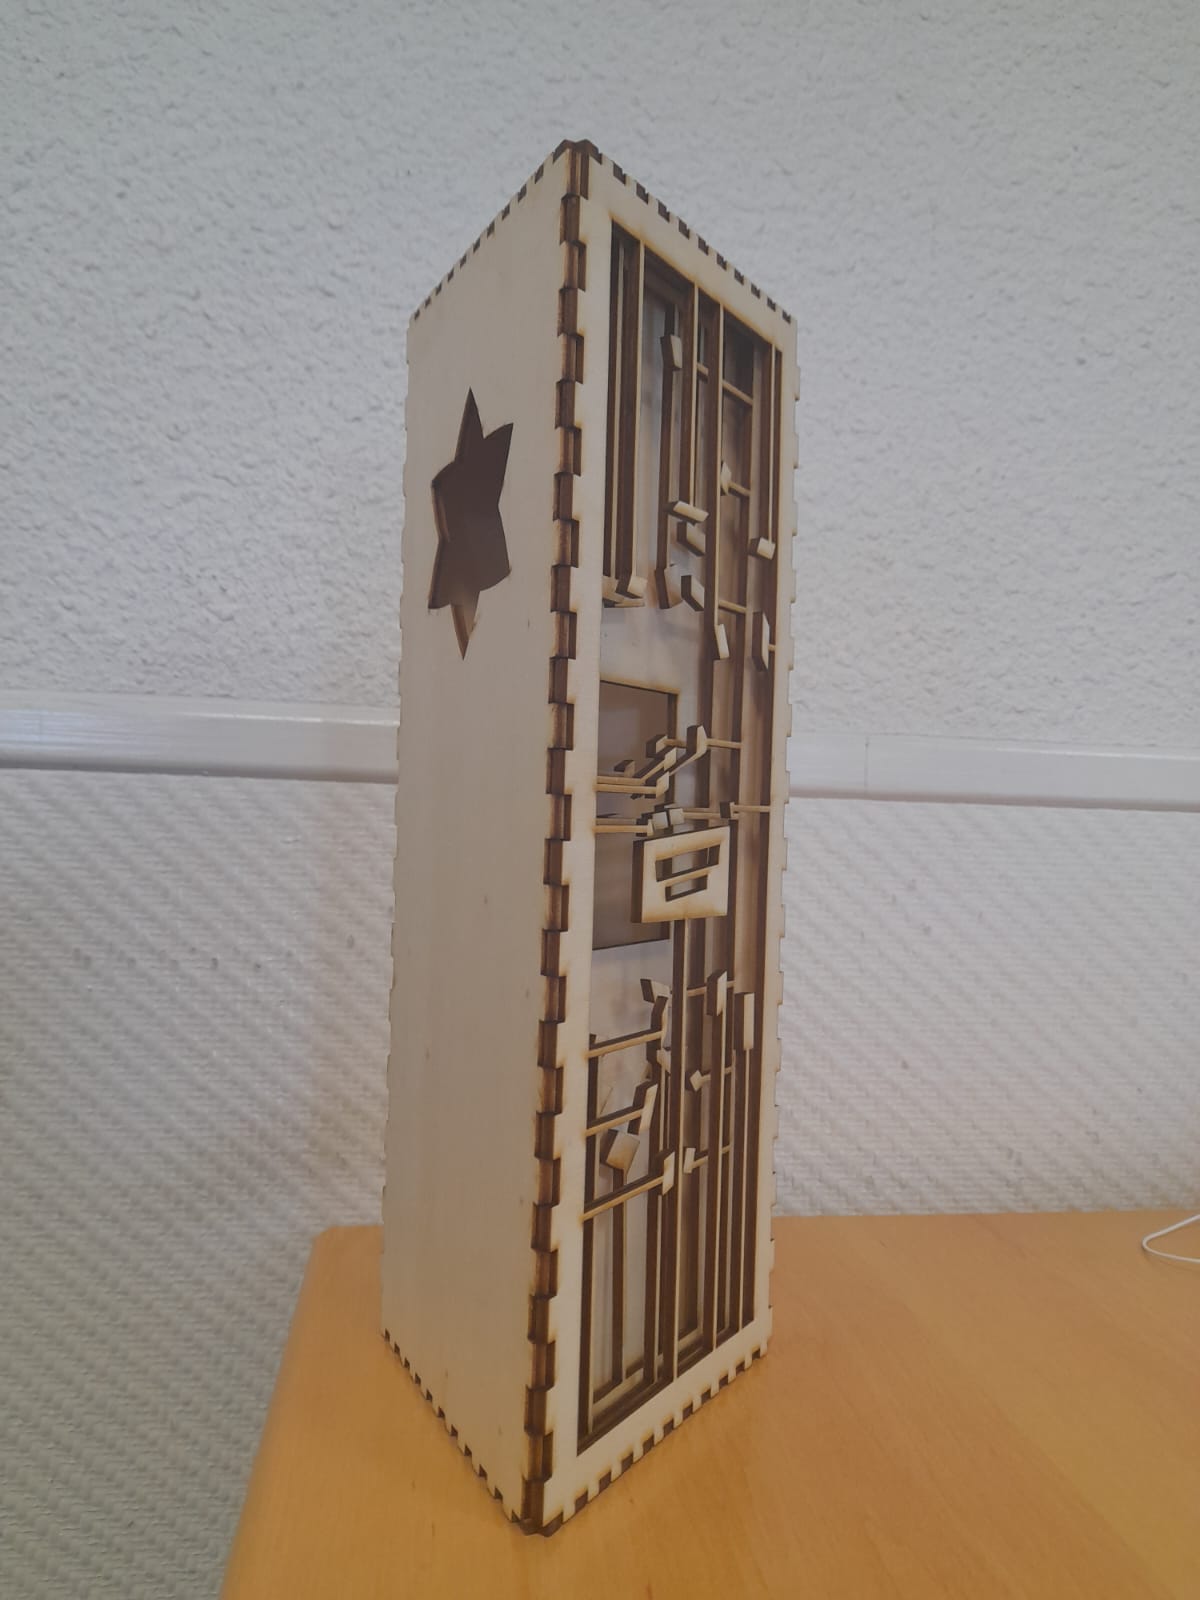
Pour pouvoir fabriquer un trophée fonctionnel, il nous a fallu concevoir son aspect général. Le trophée est un prisme à base triangulaire en contre-plaqué. Pour ne pas laisser le bois trop brut nous avons choisi de le vernir. Aussi, le prisme doit à la fois être assez spacieux pour y intégrer l’électronique de contrôle des LED mais aussi assez fin et léger pour être saisi à une main.
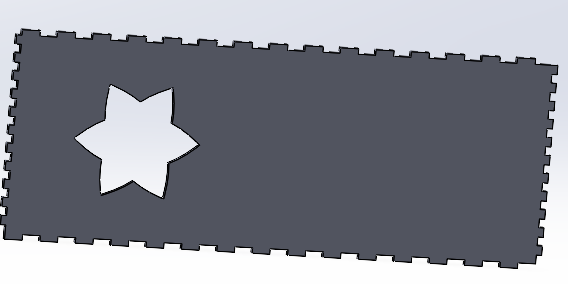
Avec l’aide du logiciel SolidWorks (un logiciel de conception 3D), nous avons modélisé les différentes faces du prisme. Les faces latérales sont des rectangles de dimensions 30×11 cm² et la base est un triangle équilatéral de 11cm de coté.
B. LA méthode D’Assemblage

Nous avons maintenant les 5 faces de notre polygone. Plusieurs méthodes d’assemblage sont disponibles. Seulement, l’usage de colles d’origines diverses ne convenait pas au cahier des charges. En effet il fallait que le trophée soit le plus écologique possible dans sa réalisation.

La découpe des pièces est réalisée par une découpeuse laser qui nous offre une option supplémentaire pour l’assemblage. Nous avons ajouté sur nos pièces 3D des créneaux, ceux-ci en s’assemblant garantissent la tenue du polygone. Cependant, il est important de dimensionner les créneaux un peu plus grand que l’espace dans lequel ils s’insèrent. Ainsi, nous serrons les pièces et rendons la structure plus résistante.

Figure 1

C. Les images Projetées

Les plans réalisés, nous avons pu réfléchir aux différentes images qui seront projetées ; une fleur représentant la nature, élément central de la transition écologique et un clap représentant le cinéma.

1. La fleur

Tout d’abord, il nous fallait choisir une espèce de fleur qui ait du sens et un lien avec la récompense. Nous avons utilisé le langage des fleurs* pour choisir une fleur caractérisant la meilleure réalisation. Nous avons finalement choisi la fleur d’Amaryllis qui symbolise le succès et le triomphe.

*Le langage des fleurs

Diverses cultures accordent au langage des fleurs une symbolique particulière en donnant une signification précise à chaque fleur. Ces significations évoluent au cours du temps et ne sont pas les mêmes selon les civilisations, les groupes sociaux et les individus. Elles relèvent de codifications culturelles variées et parfois polysémiques, donc potentiellement ambigües.

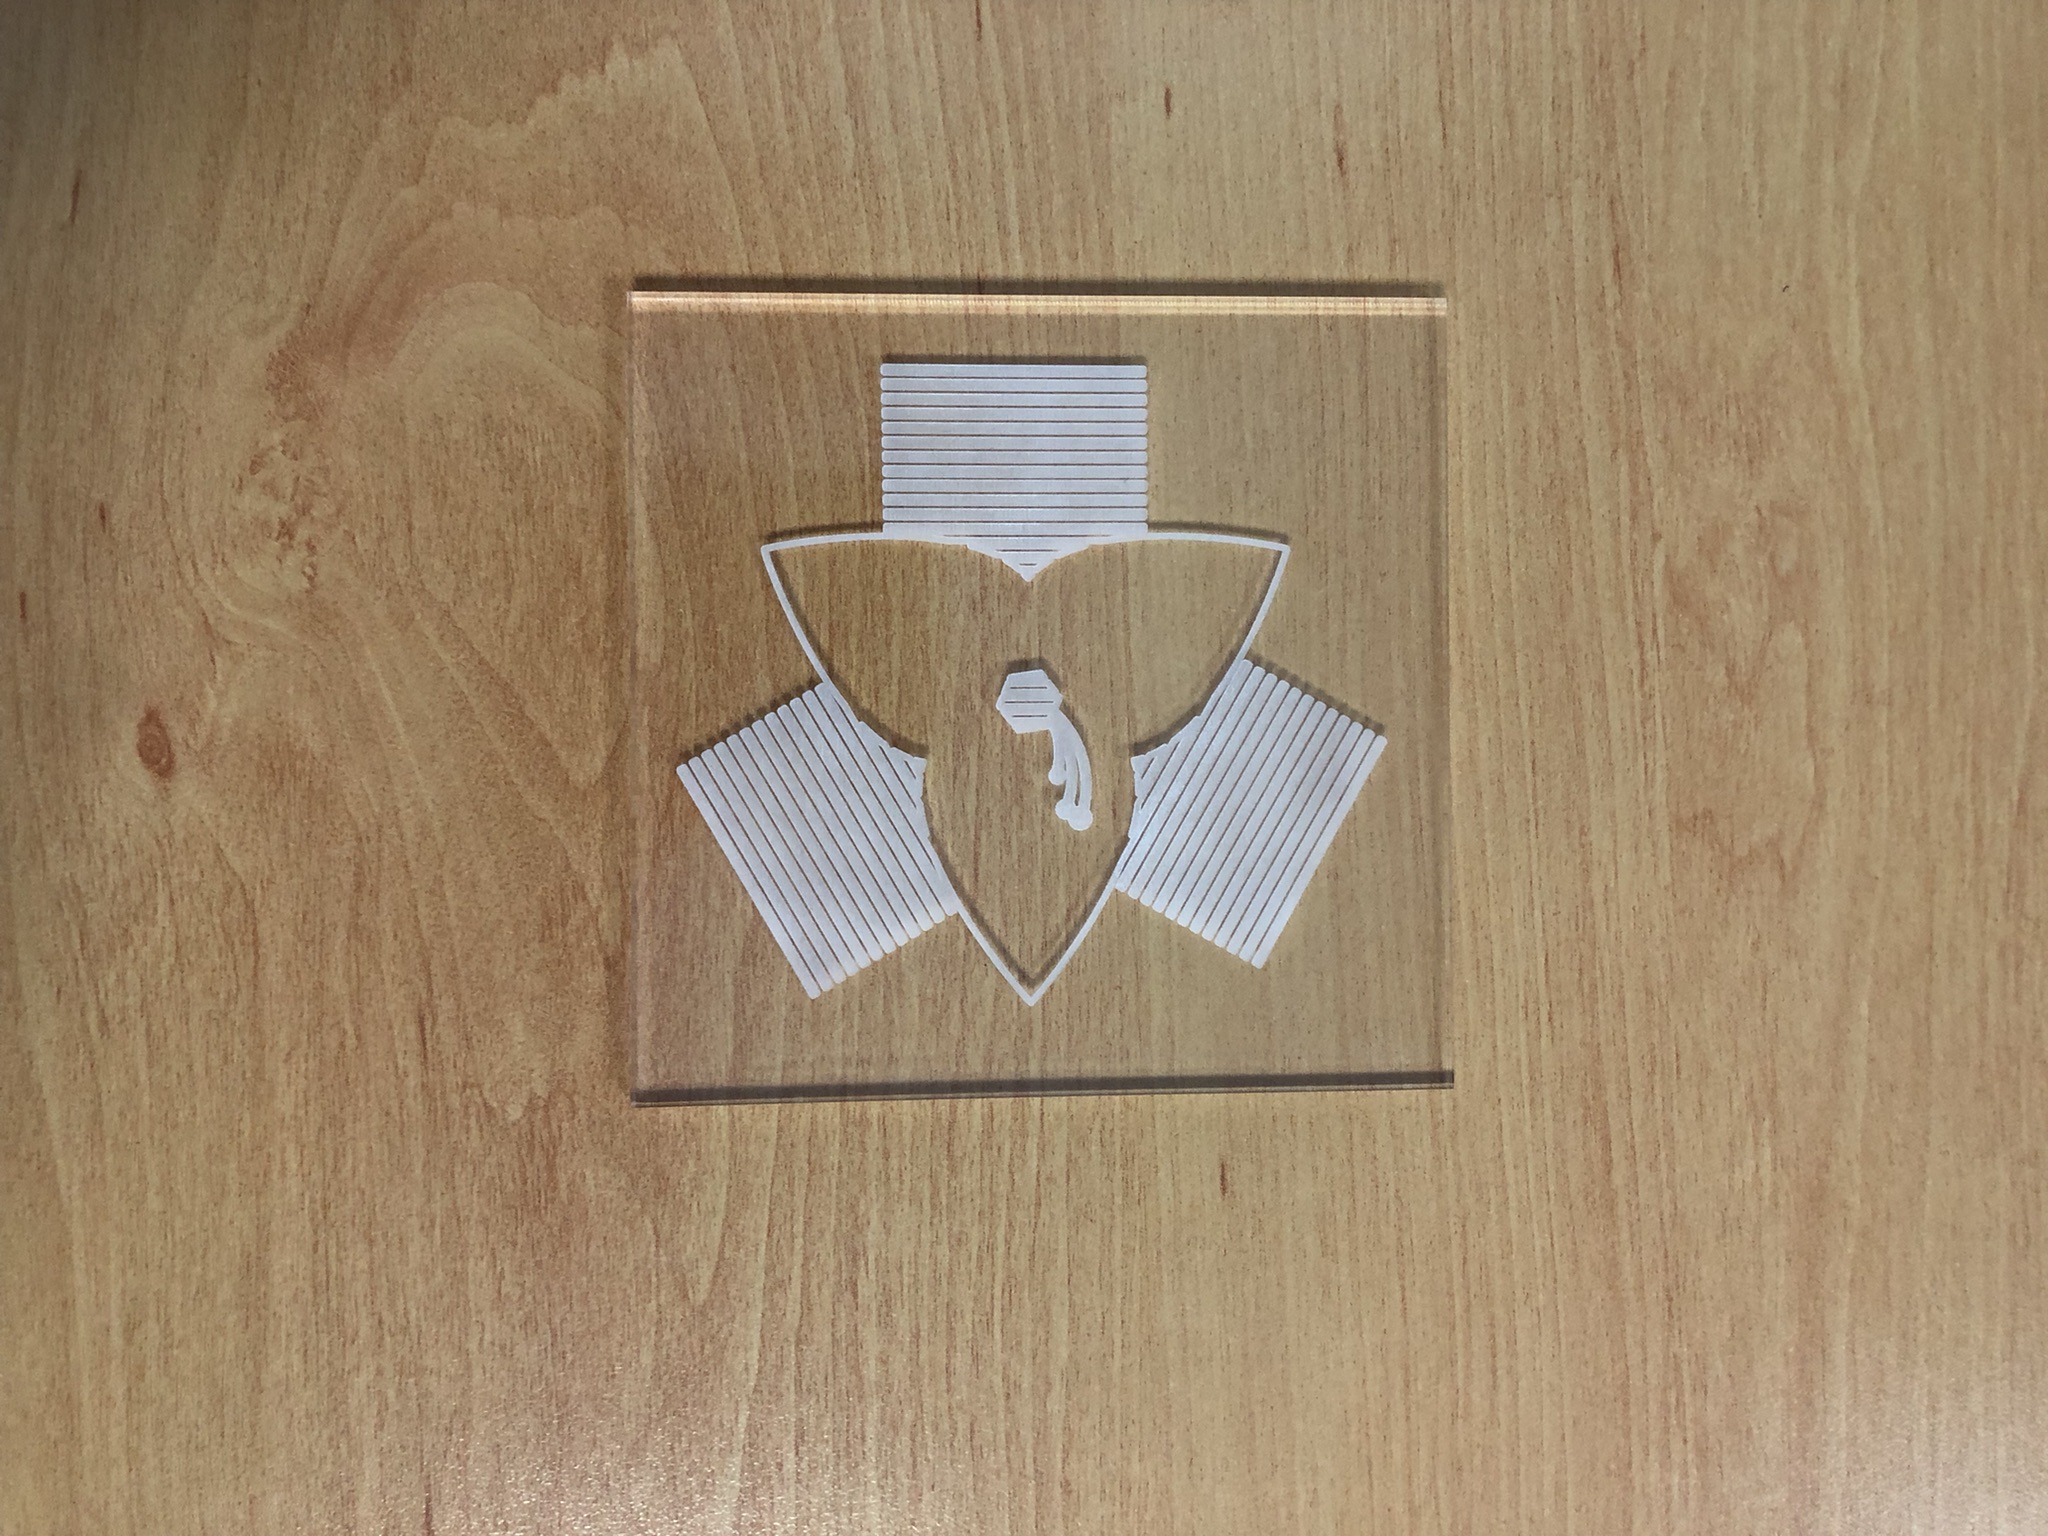
Pour projeter une image satisfaisante de la fleur nous avons associé une ouverture dans la face de notre trophée et une plaque de plexiglas gravée pour ajouté un niveau de détail supplémentaire (cf figure 2 et 3).

2. Le Clap

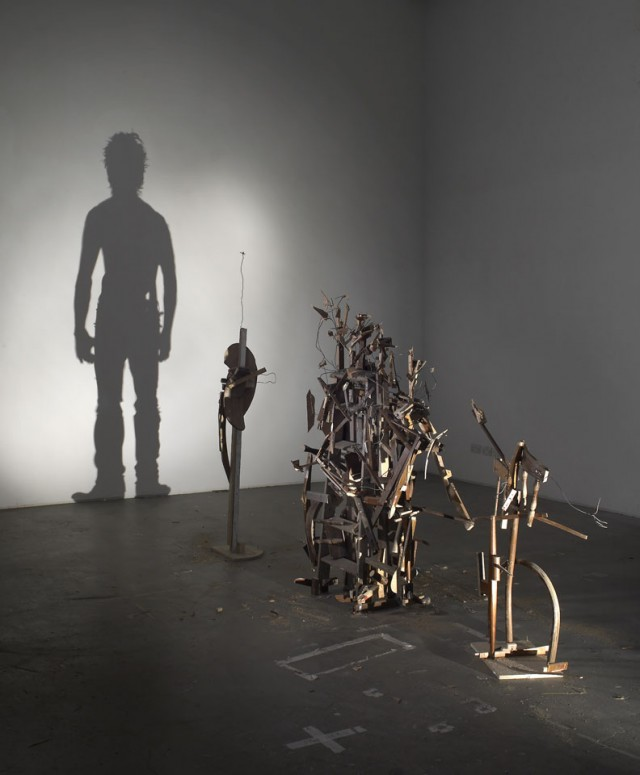
Pour la face du clap, il a été plus difficile de savoir quelle méthode de Shadow Art utiliser. Nous avons donc regardé sur internet des modèles de Shadow Art et nous avons constaté que beaucoup d’œuvres utilisant ce style d’art étaient faites de la même manière, c’est-à-dire en mettant plusieurs morceaux de l’ombre final sur plusieurs plans.

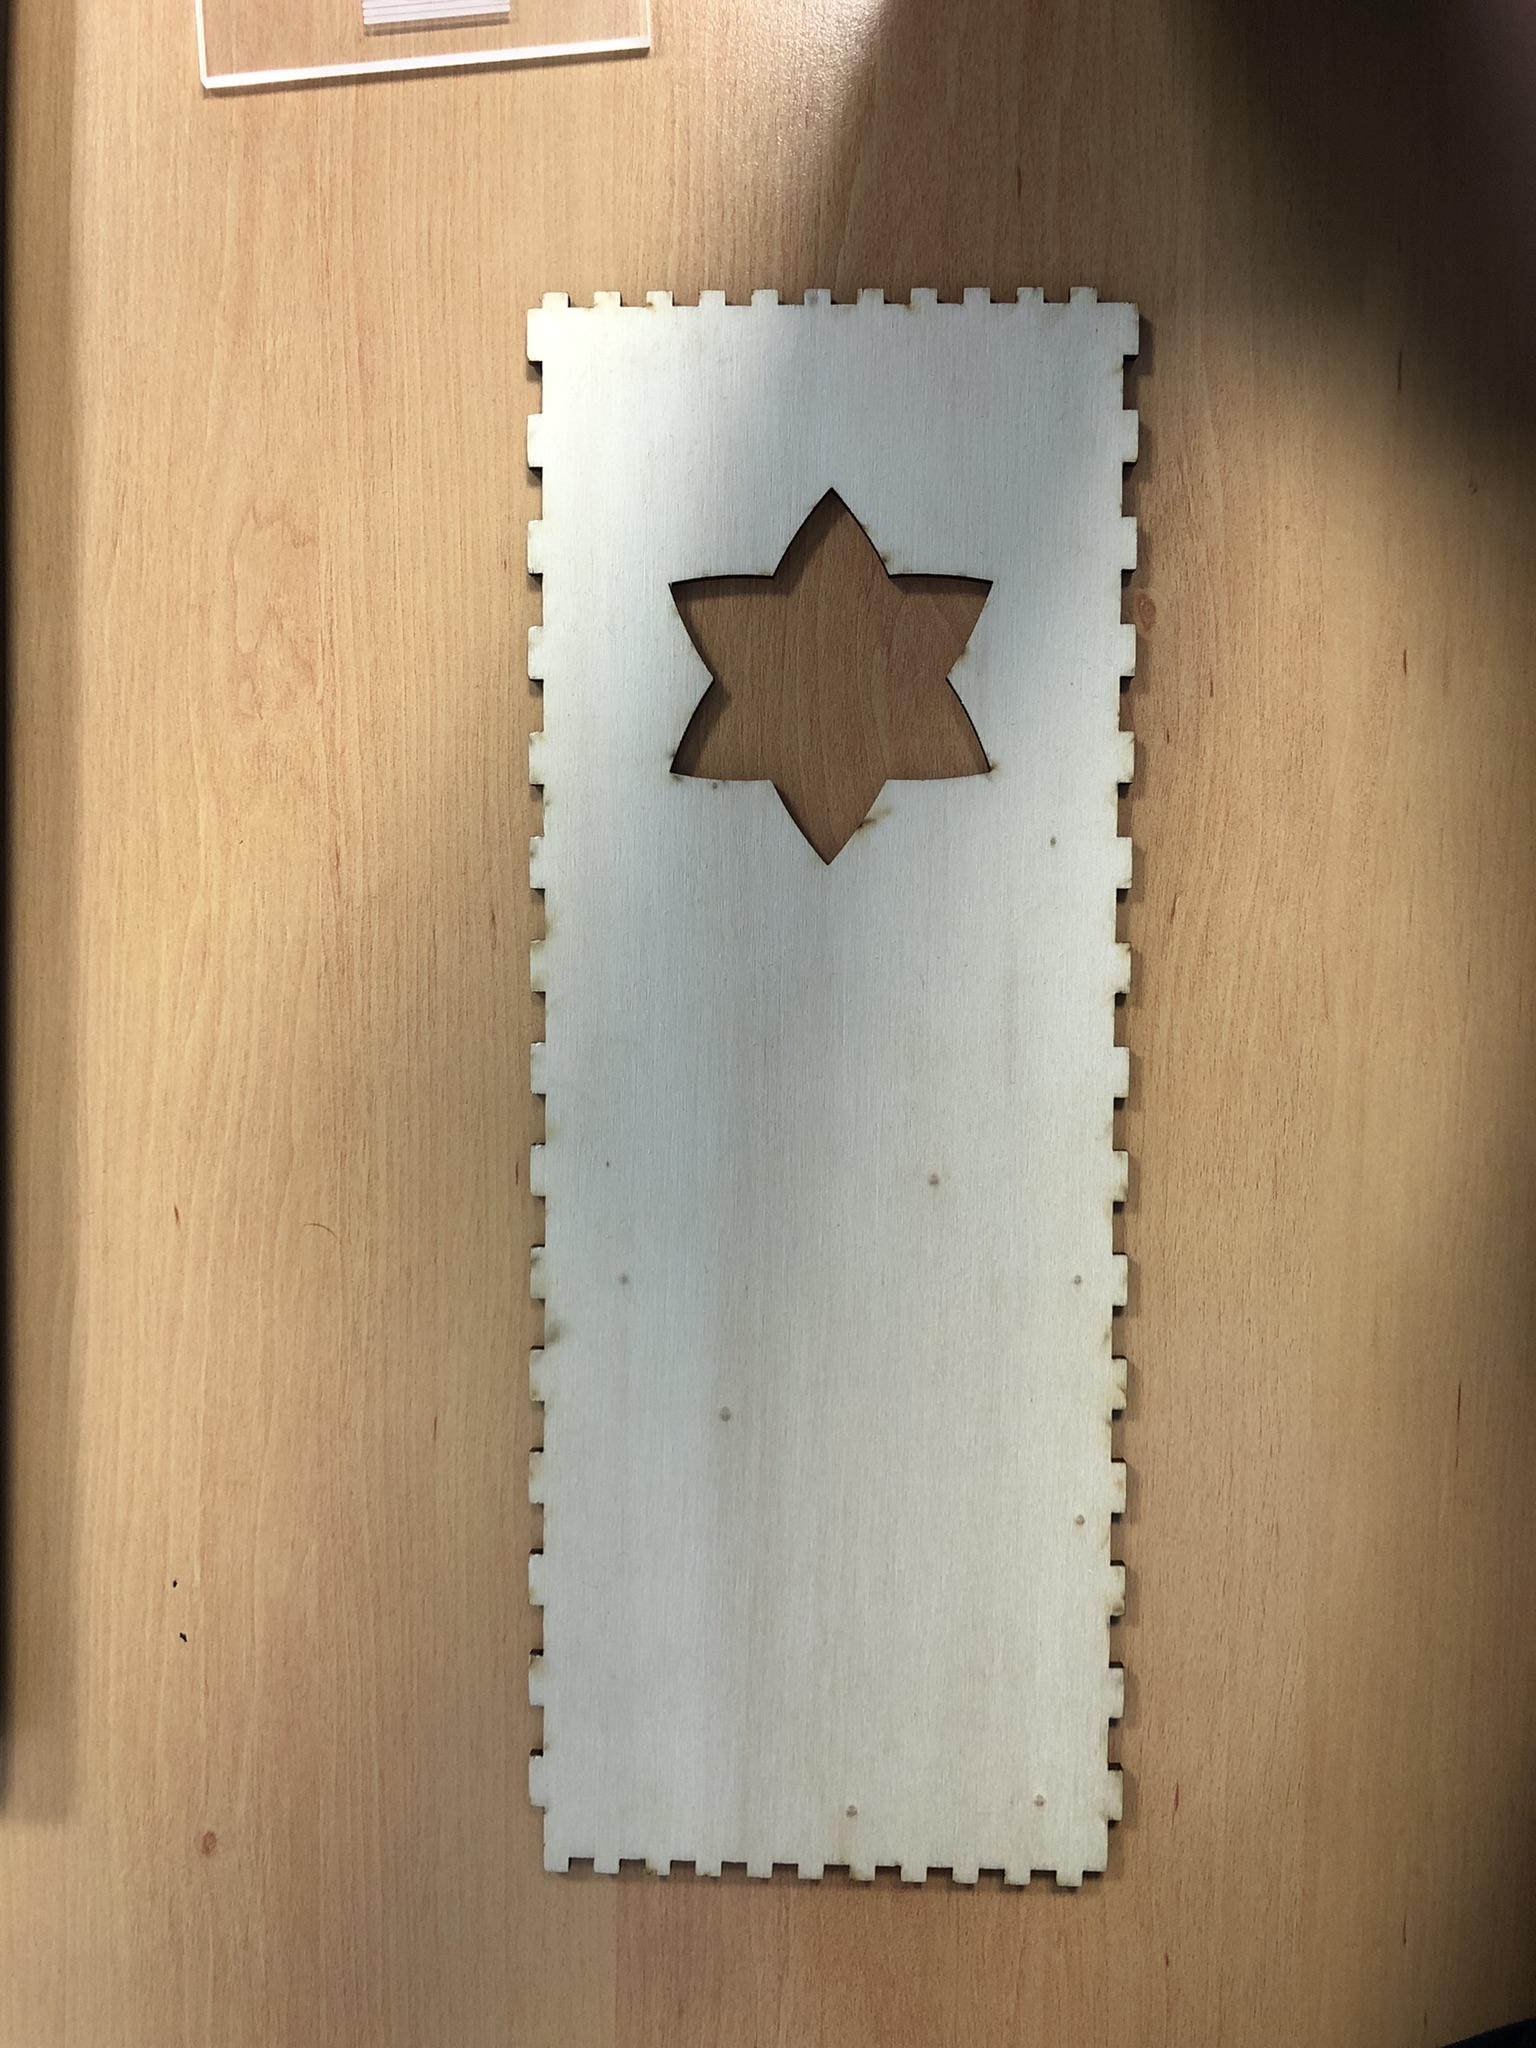
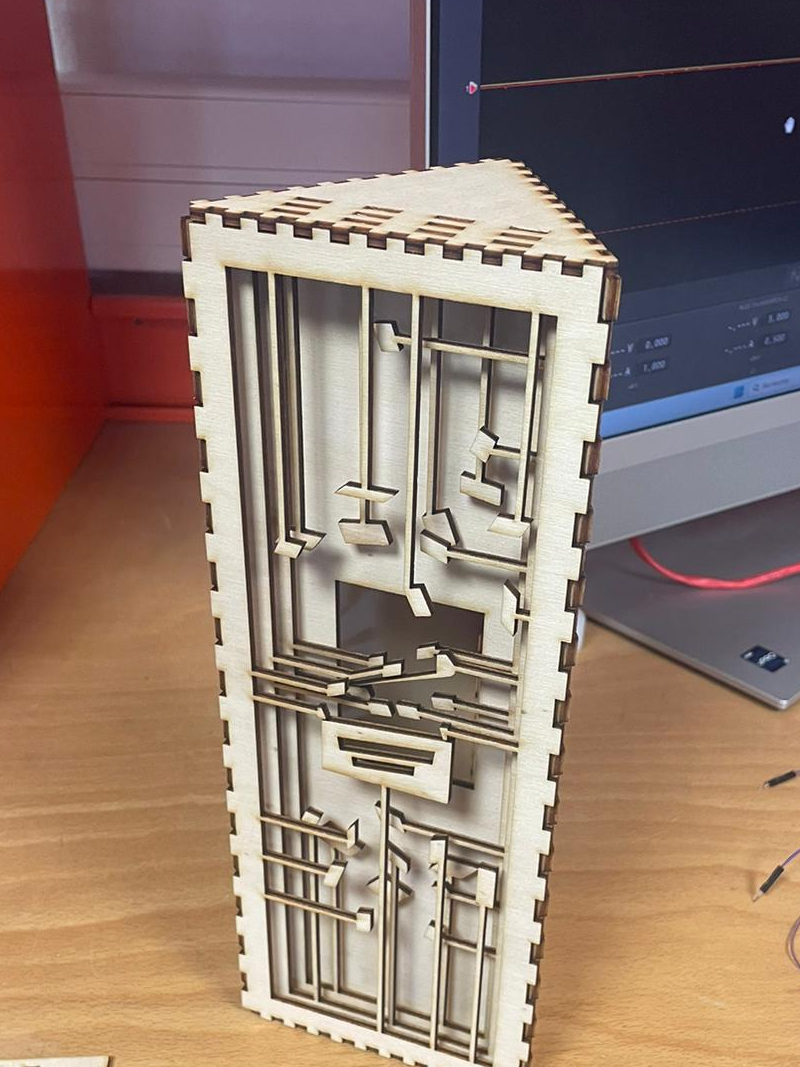
Vous trouverez ci-contre une photo de la face du clap finie. Nous avons utilisé plusieurs faces différentes pour pouvoir y mettre sur chacune d’elles des morceaux du clap et enfin une face où nous avons juste découpé un rectangle pour faire un cadre. Aussi, nous avons disposé tout autour du clap plusieurs morceaux “leurres” pour pouvoir cacher le clap.

Voici le résultat des deux faces projetant les images:

3. La troisième face

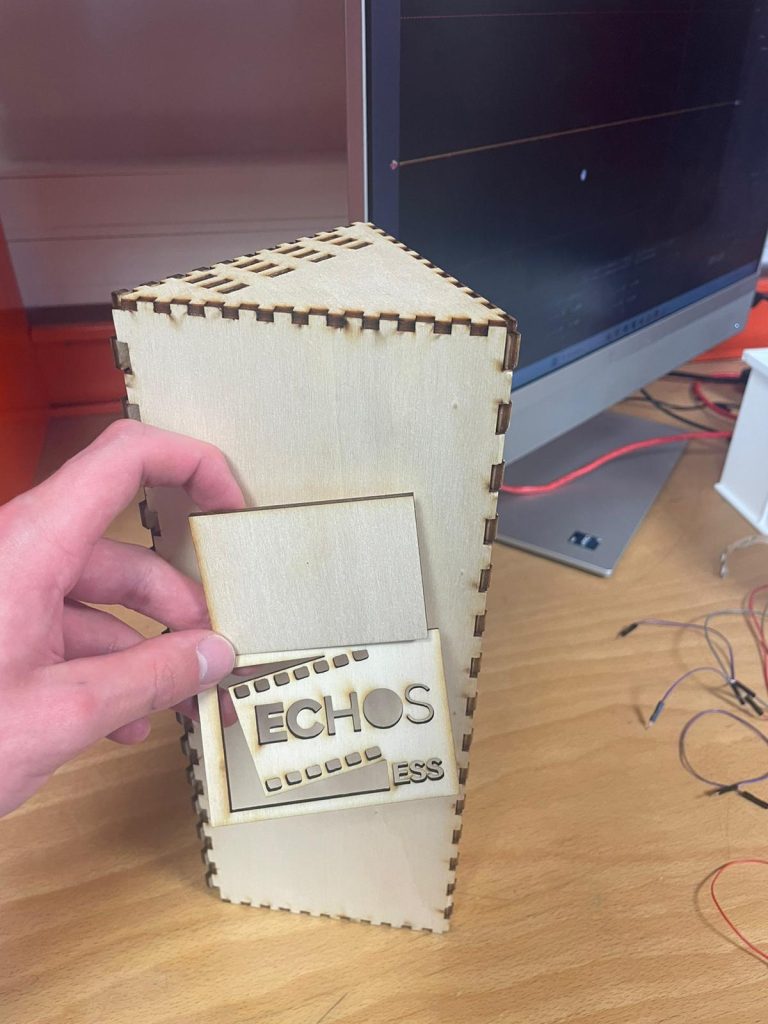
Pour la troisième face, nous avons décidé de mettre toutes les informations du trophée: le logo du festival (sur l’image), le logo de Polytech, le titre du prix (ici ce sera le pris de la meilleure réalisation) ainsi que nos trois noms.

3. Électronique

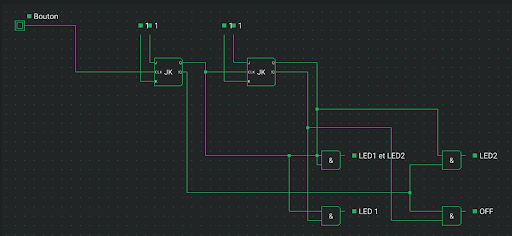
On a parlé de l’aspect conception de notre projet mais il y a aussi une grosse partie électronique. En effet, dans notre trophée, il nous a fallu mettre des LED et un moyen de les commander, pour cela nous avons besoin de nos cours de première année. Effectivement, une carte Arduino est trop sophistiquée pour notre besoin. On ne veut que quatre états: l’état OFF, l’état LED1 allumée, l’état LED2 allumée et l’état LED1/LED2 allumées. Donc pour cela nous avons besoin de portes ET/OU et de bascules JK.

Les deux bascules JK mises dans le trophée fonctionnent comme un compteur à 2 bits soit les 4 états nommés précédemment. Chaque état doit être validé pour savoir quel état est en marche et ne pas avoir plusieurs états fonctionnels. Pour cette validation, nous avons besoin de portes ET qui laissent passer le courant que lorsque leurs 2 entrées logiques sont à 1.

Avec cette configuration, il y avait 2 problèmes: les rebonds du bouton et le court-circuit des LED.

Les rebonds du bouton

Lorsqu’on presse le bouton, le bouton ne nous renvoie pas qu’un seul signal, il fait des rebonds ce qui faussent nos résultats. Pour contrer cela, nous avons mis un circuit RC pour atténuer les rebonds du bouton.

Le court-circuit des LED

Le schéma au-dessus montre que la LED1 et la LED2 interviennent dans 2 états chacune, or on peut faire un court-circuit en mettant 2 entrées sur une seule LED. Donc pour cela, nous avons besoin de deux portes OU: une pour chaque LED. Cette porte laisse le courant passer que lorsqu’au moins une de ses 2 entrées logiques est à 1.

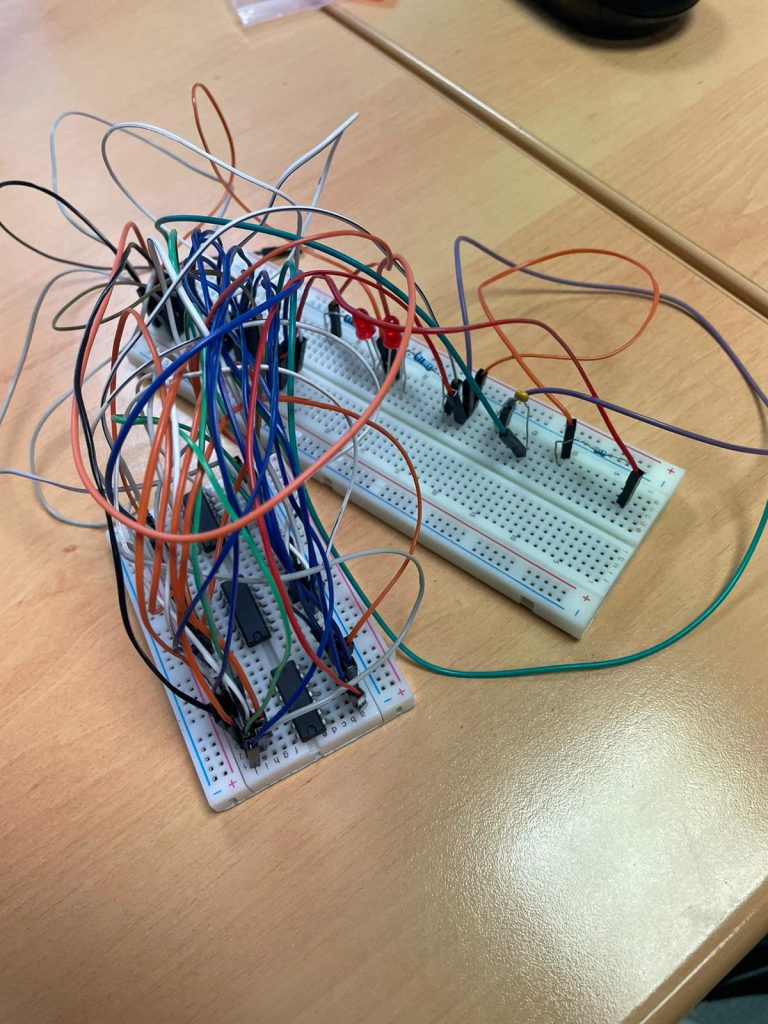
LE CIRCUIT COMPLET

Voici le circuit complet en utilisant des BreadBoard

4.Bilan

Ce projet a été pour nous une expérience extraordinaire. Même si nous n’avons pas eu le temps d’aller au bout du projet, nous sommes très heureux du travail accompli pendant ces trois derniers mois.

Ce projet nous a permis de nous remémorer quelques uns de nos cours de première année et de deuxième année, c’est dont un projet transversal.

Merci d’avoir lu cet article ! À bientôt.

Projet d’extrusion et de bobinage de PLA recyclé

Remerciements

Nous souhaitons tout d’abord remercier nos professeurs référents Mr Laurent Saintis et Mr Adel Haddad pour le accompagnement ainsi que Boris qui à toujours été présent au fablab pour nous donner des conseils et répondre à nos requêtes quelques fois un peu étranges.

BONJOUR !!!

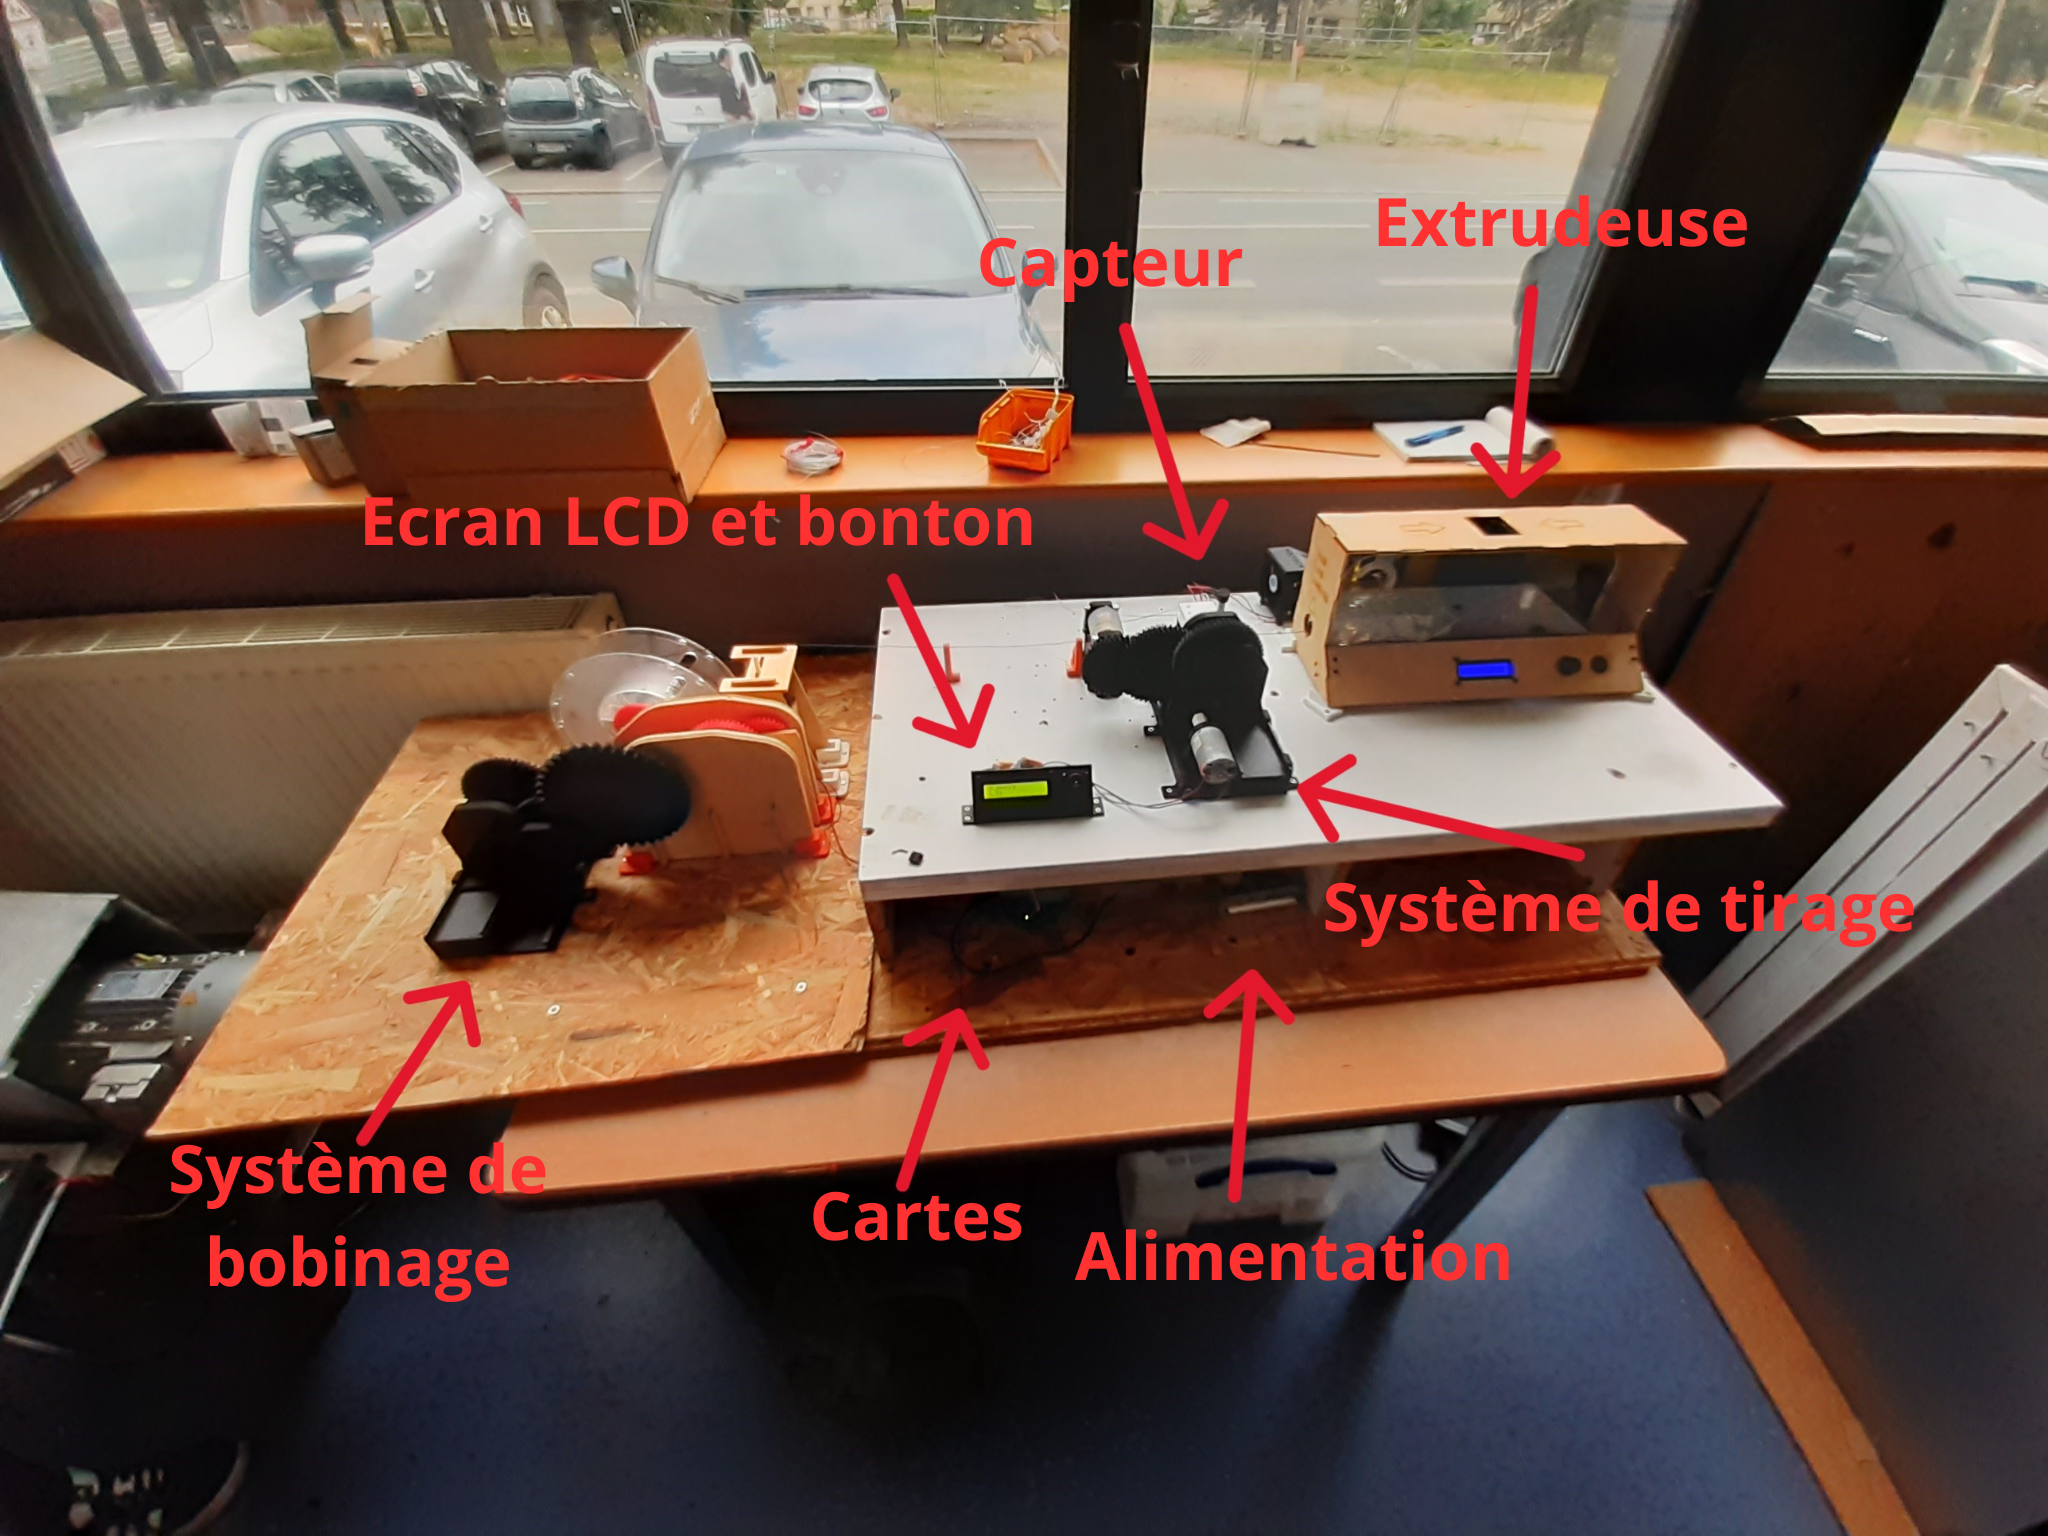
Nous sommes Eliott et Tristan, dans le cadre du projet de Peip2, nous avons travaillés sur un système qui permet de recycler les déchets d’impression 3D (supports, rebus …) pour en refaire du fil utilisable par les imprimantes du fablab de Polytech’Angers. Cette année nous avons récupéré un projet existant depuis 2019, nous ne sommes donc pas partis de zéro, l’extrudeuse avait été acheté par les élèves précédent (2023), les rouleau de tirage, les supports de bobine et tous les guides étaient encore en très bon état nous les avons donc gardé.

CONTEXTE

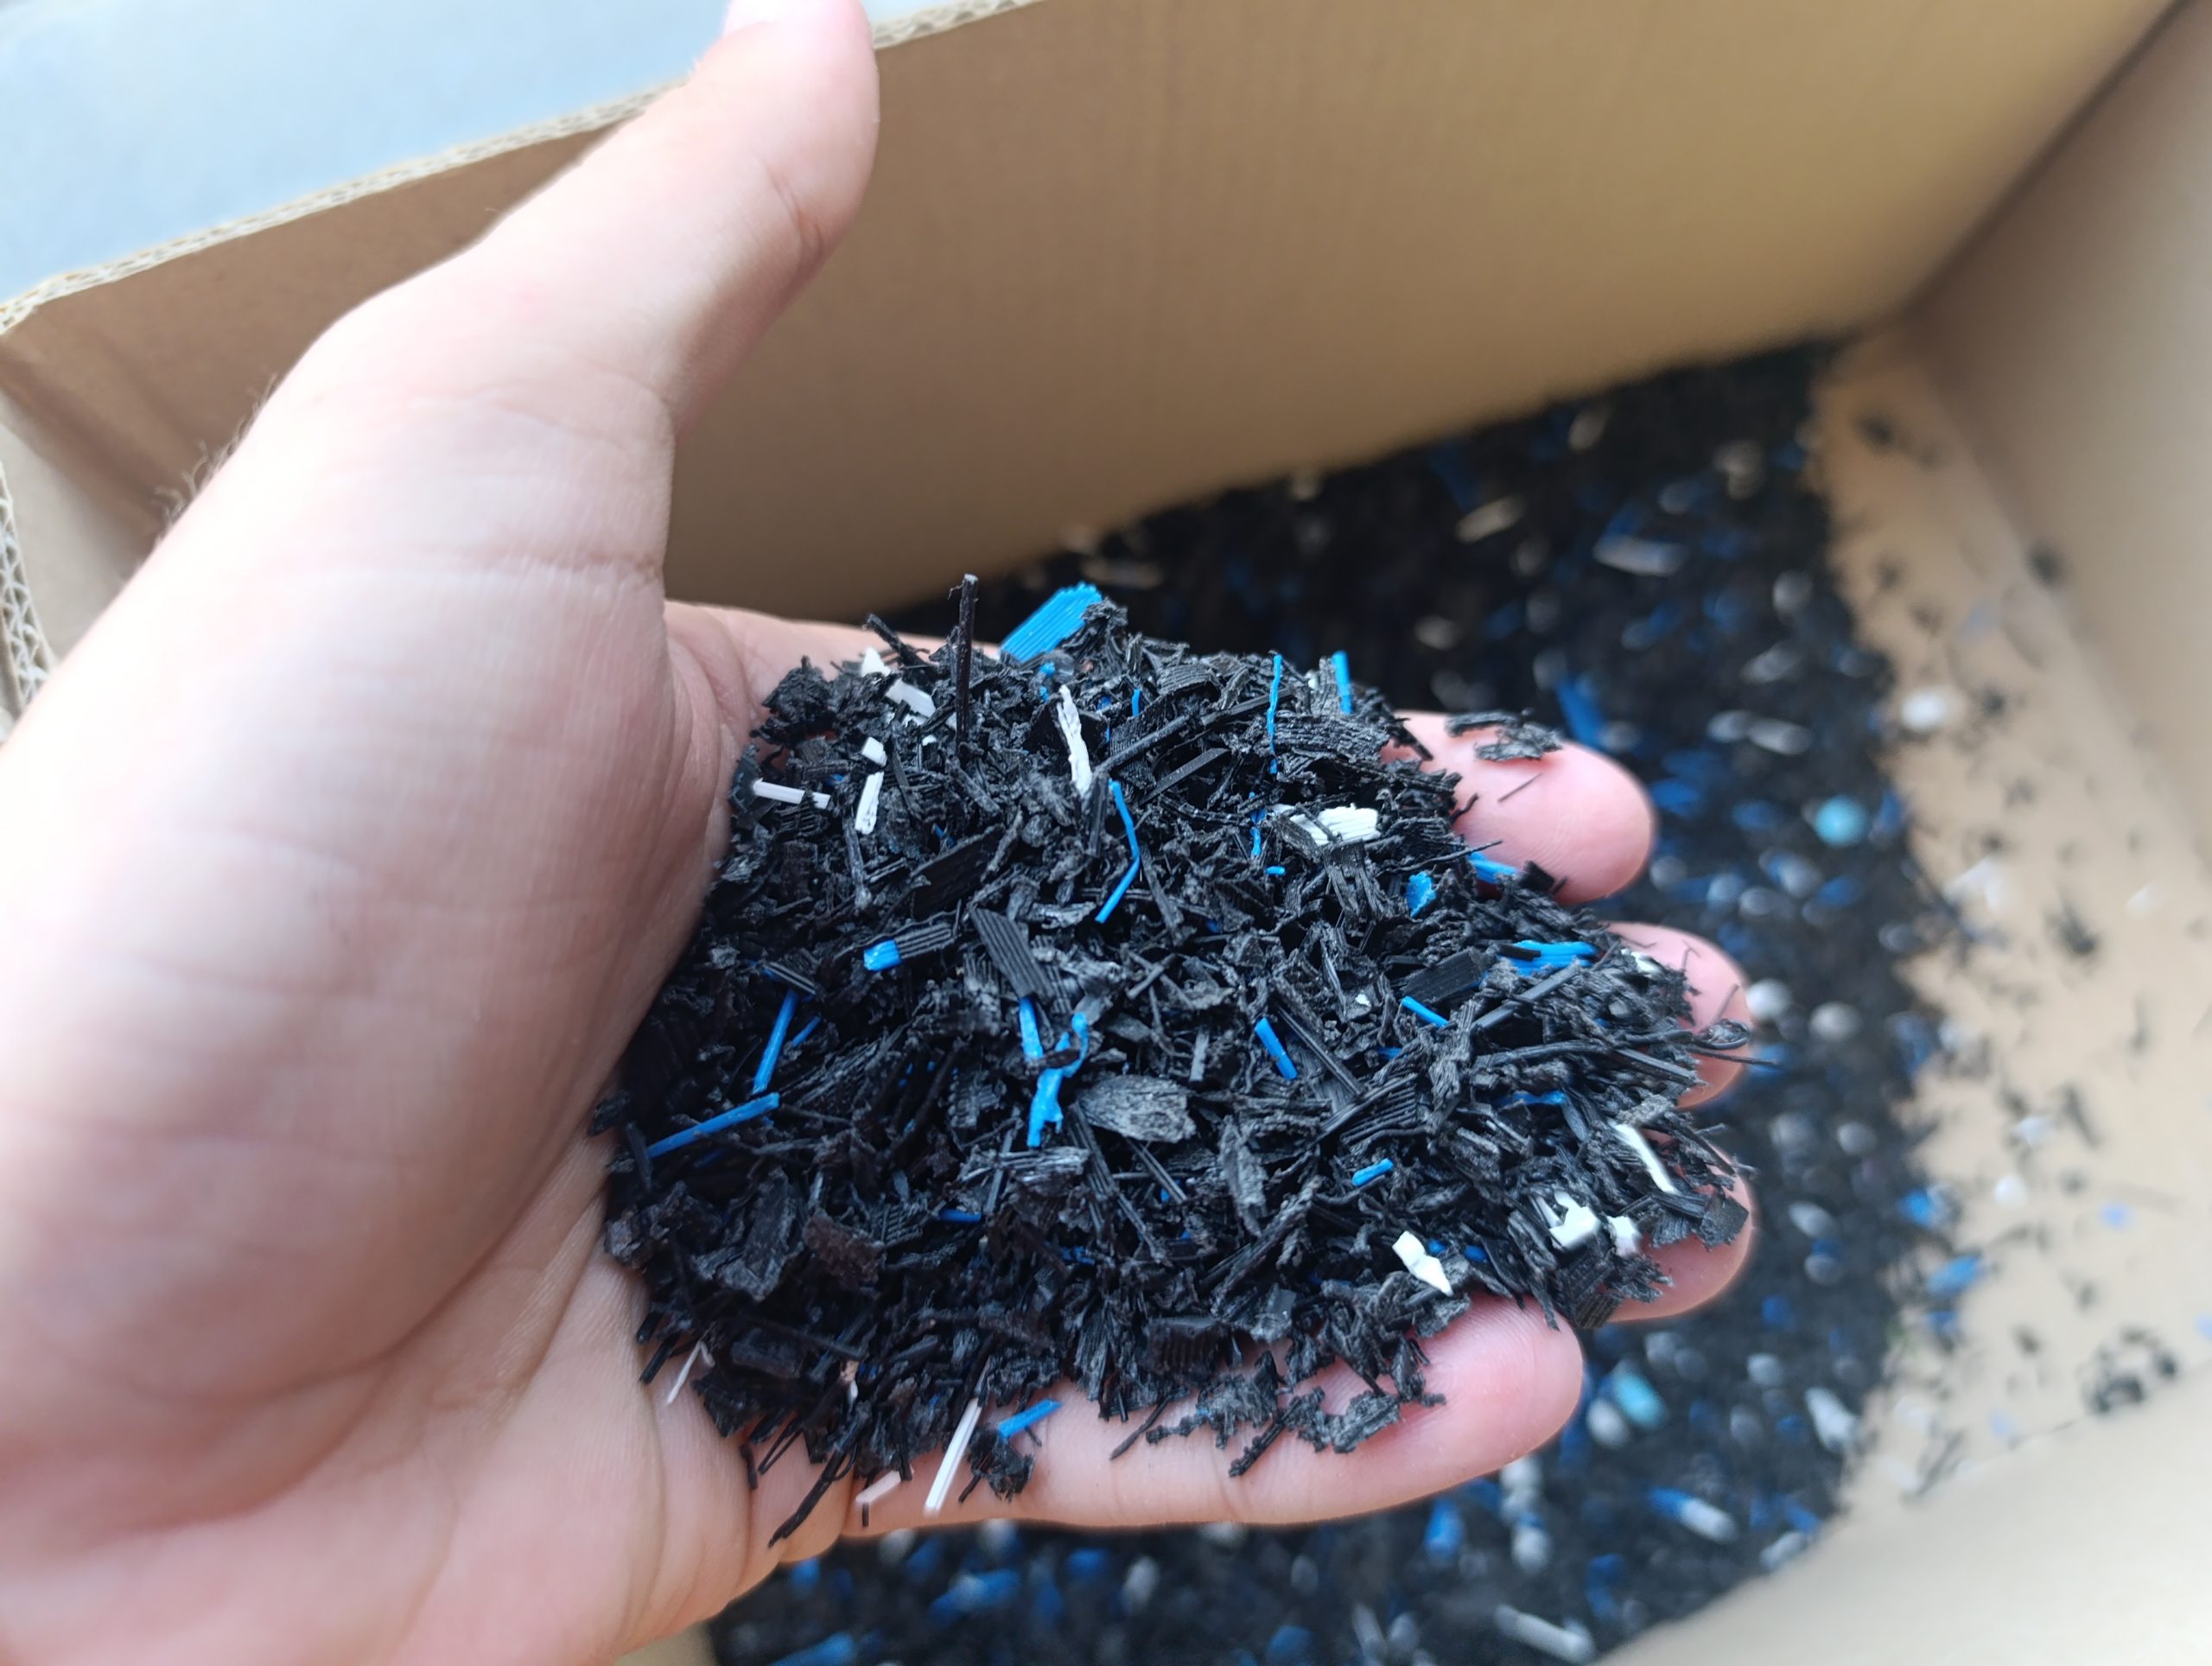
Au fablab de Polytech’Angers, un nombre important de pièces 3D est imprimée, ce qui génère une quantité non négligeable de rebus sans solution de recyclage. Il existe bien des machine sur le marché mais à des prix trop élevés comparé au bénéfice.

OBJECTIFS

La conception devra : 

  • Évaluer le système existant à partir de tests de fonctionnement 
  • Reconcevoir le système de tirage, 
  • Reconcevoir le système de bobinage pour contrôler au mieux la vitesse de rotation, 
  • Réaliser des tests de fonctionnements avec les éléments obtenus du broyeur. 

Si le temps le permet, plusieurs améliorations complémentaires peuvent être envisagées : 

  • Adapter l’automatisme d’asservissement du tirage de fil en fonction du diamètre mesuré, avec le nouvel extrudeur, 
  • Reconcevoir le sous-système de refroidissement. 

PRISE EN MAIN

Nous avons passé nos première séance à comprendre le système de départ c’est à dire le fonctionnement de l’extrudeur, l’utilité de chaque sous système et de chaque composant. L’extrudeur était relativement simple à comprendre, le fonctionnement est très instinctif, il suffit de l’allumer, de régler la température souhaité puis de saisir la vitesse de rotation de la vis sachant que ces deux paramètres peuvent êtres modifiés à tout moment une fois la machine en marche.

Nous avons ensuite tenté de mettre en marche les moteurs faisant fonctionner les systèmes de tirage et de bobinage malheureusement les engrenages n’ont pas bougé d’un millimètre. C’est ainsi que nous avons fait face à notre premier problème majeur…

ALIMENTATION DES MOTEURS

Afin régler ce premier problème, il a d’abord fallu chercher la panne ce qui nous à pris quelques heures pour conclure sur une alimentation défectueuse. Il nous a donc fallu commander une alimentation neuve pour les moteurs en respectant le voltage (12V) et ampérage(1.5A).

En attendant l’arrivé de la nouvelle alimentation, nous avons branché les moteurs sur une alimentation moins performante pour effectuer des tests, avec ces tests nous avons découvert un nouveau problème : le bruit excessif des réducteurs. Les groupes précédents avaient utilisé des réducteurs planétaires, ces réducteurs sont complexes techniquement mais beaucoup trop bruyants, nous avons donc décidé de concevoir des nouveaux réducteurs pour les systèmes de tirage et de bobinage.

LES RÉDUCTEURS

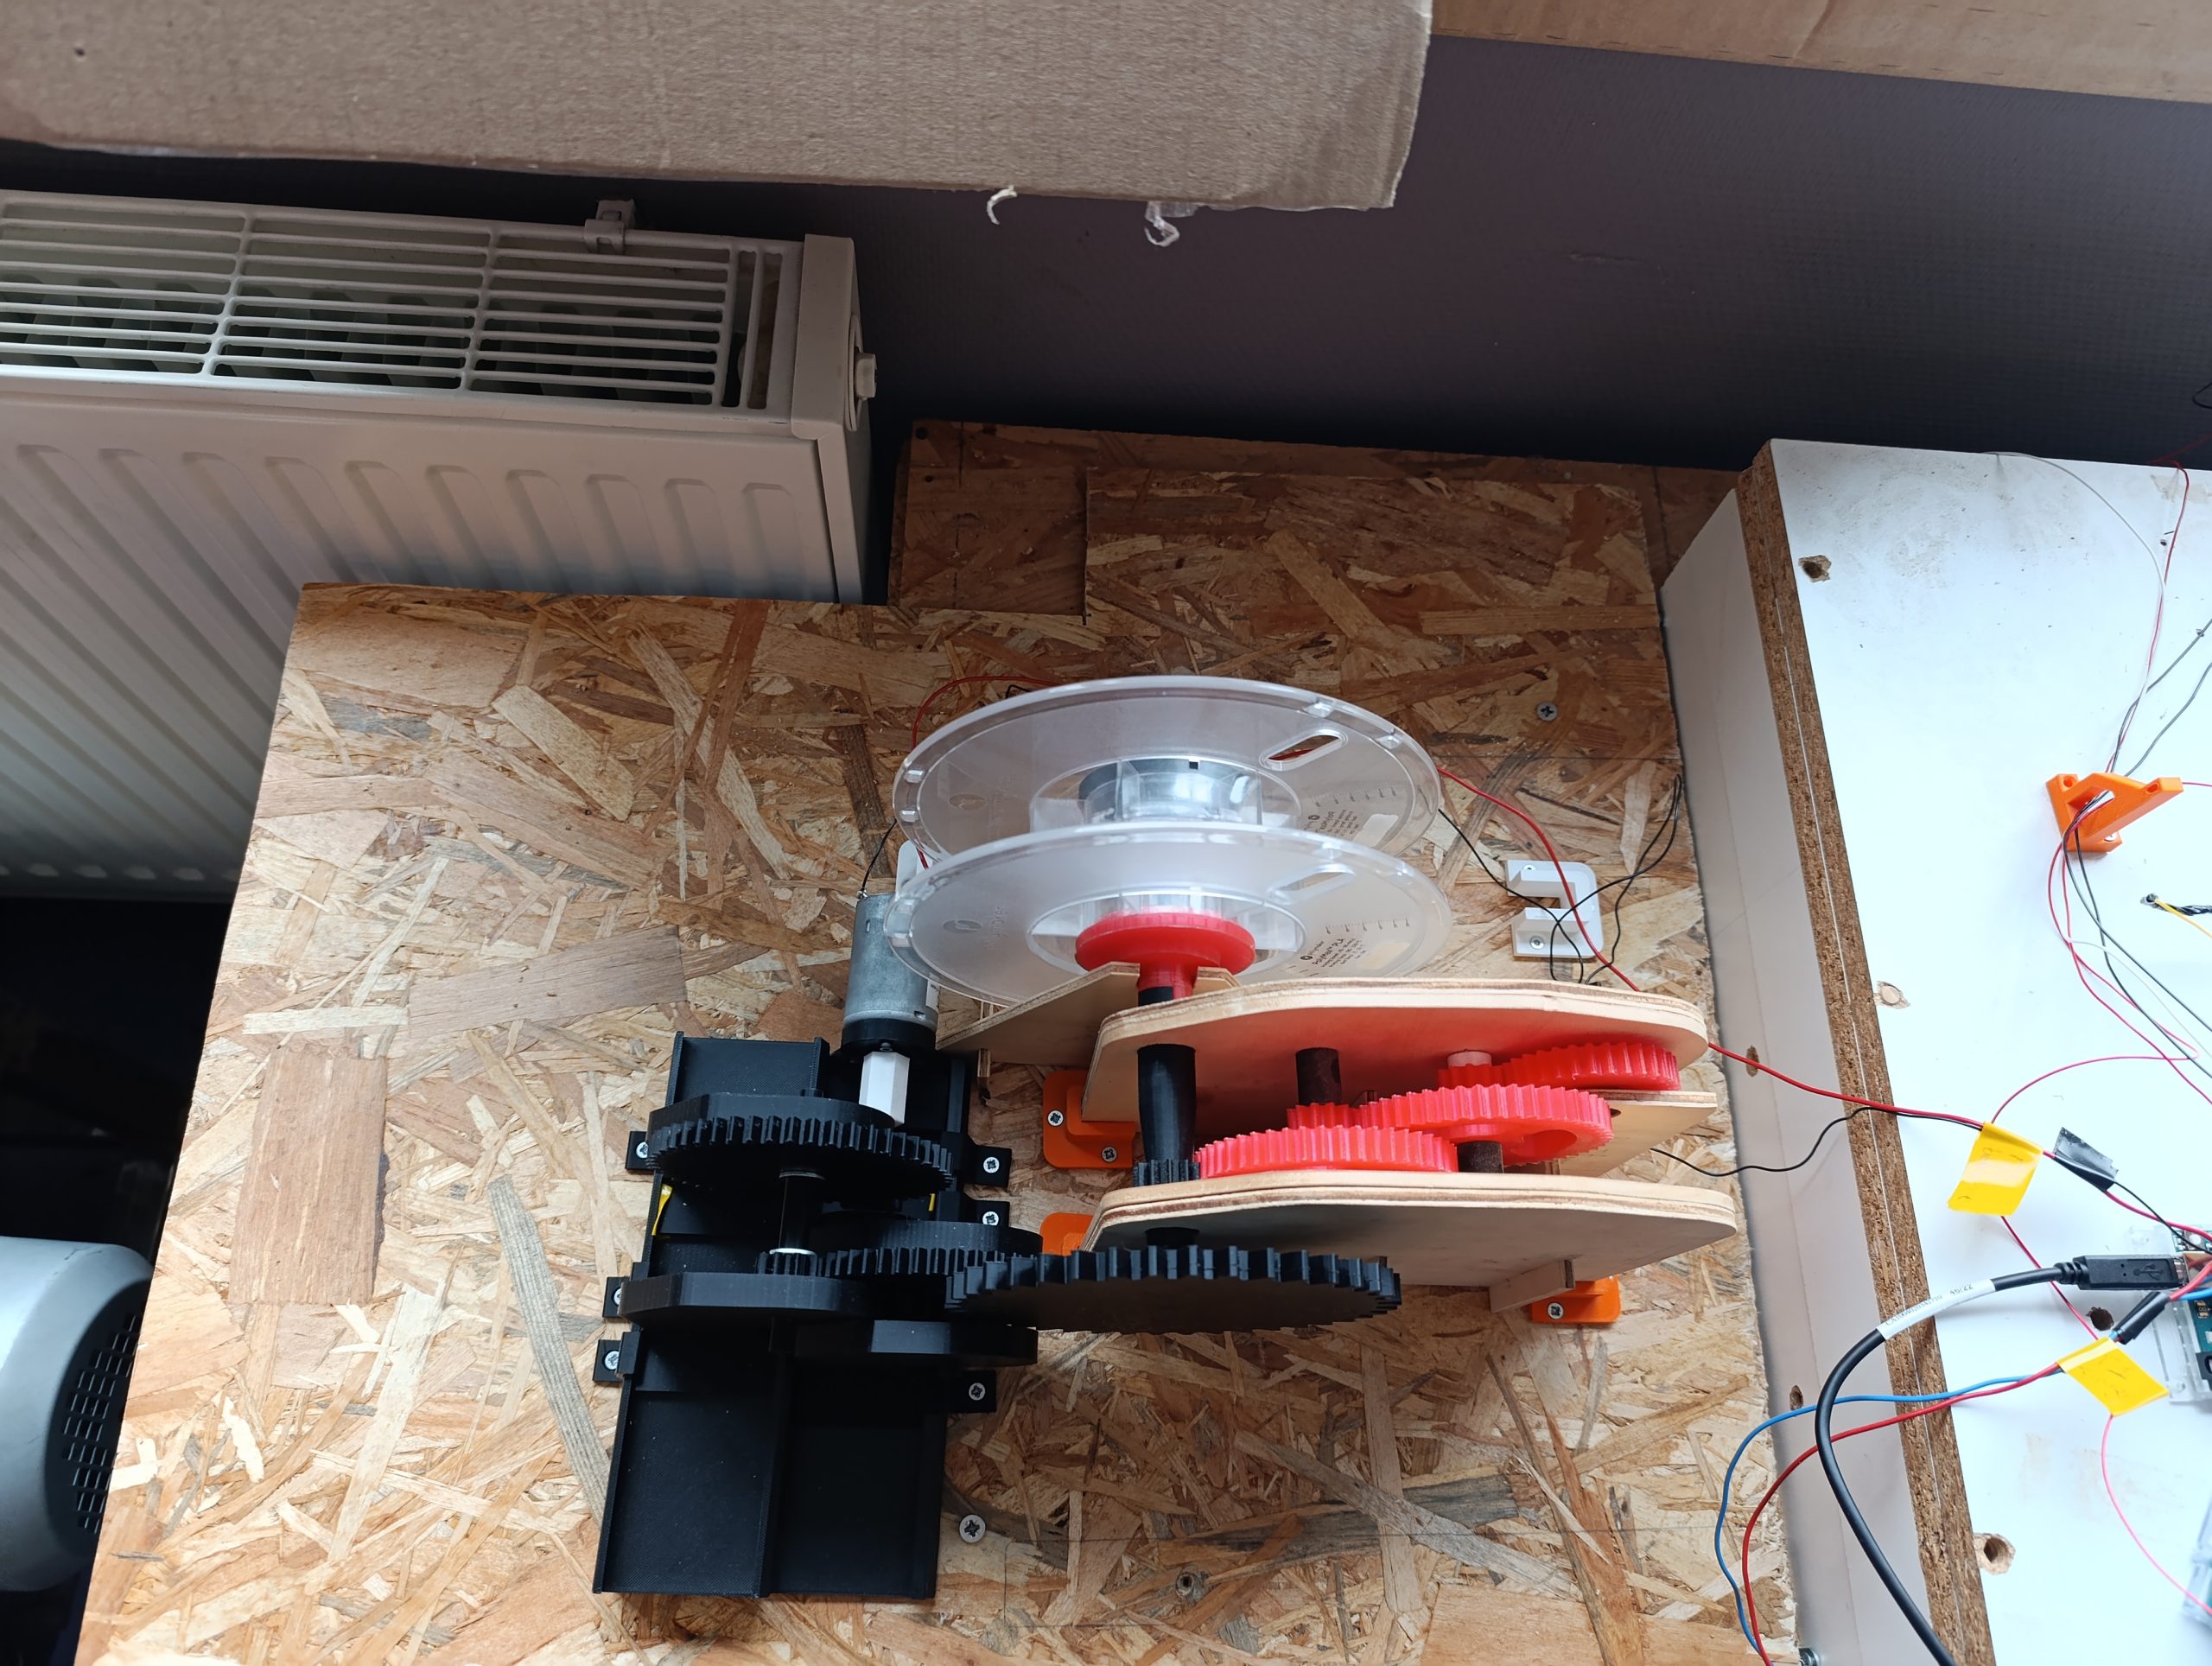
système de bobinage

Nous avons réfléchi à de nouveaux réducteurs 1/100, pour concevoir de tels systèmes, nous avons du penser à plusieurs paramètre tel que le module de chaque engrenage, comment relier les axes aux moteurs et à la sortie des systèmes, la manière de maintenir guider les axes, etc.

Les roues dentées sont donc glissé sur des axes et entraines la rotation par un méplat, les axes sont tenus par des supports en P qui sont eux mêmes glissé sur deux rails de niveau différents. L’ensemble du système est fixé à la table par des support en forme de crochets qui servent aussi à empêché les support de glisser sur leurs rails. Les supports aillant un certain jeu sur le rail nous les avons calés avec des morceaux d’adhésif pliés qui nous permettent de les maintenir tout en pouvant les retirer si besoin.

Une fois les réducteurs imprimés et montés, nous avons pu nous attaquer à la partie programmation de l’automatisation du système général.

AUTOMATISATION DU SYSTÈME

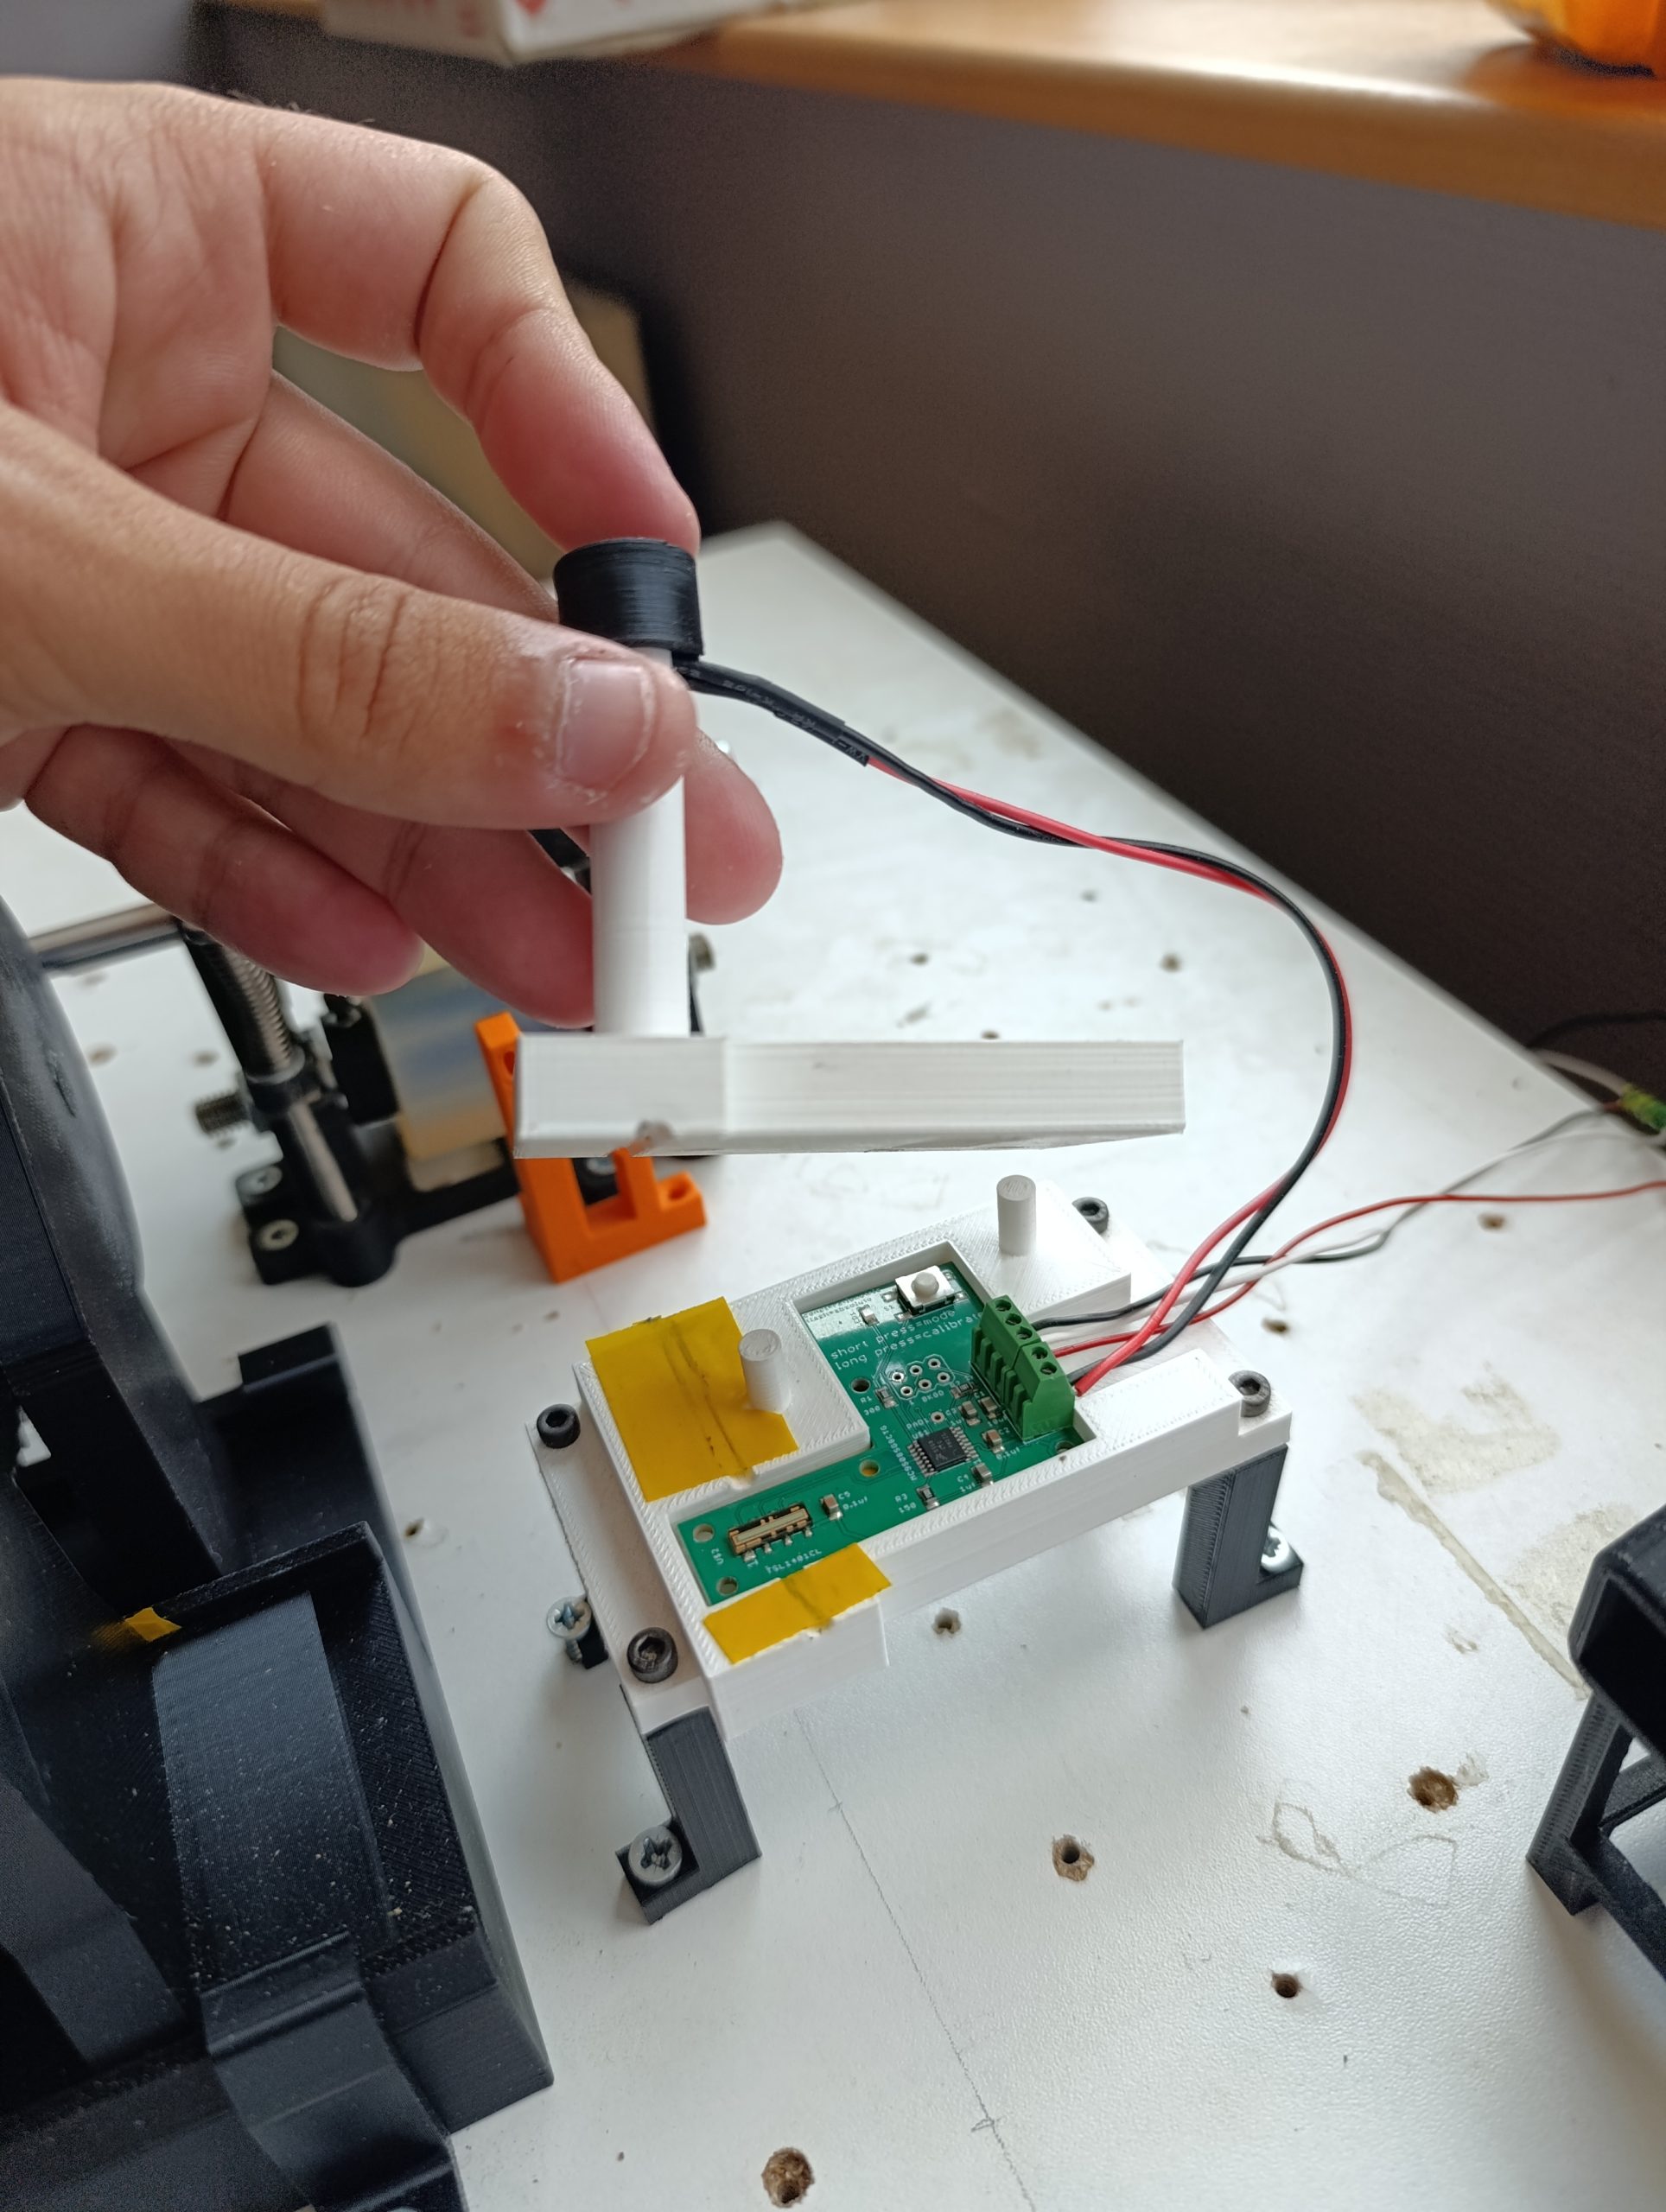
capteur de diamètre

Le but principal de notre projet est de produire un fil utilisable par les imprimantes 3D, pour cela il faut respecter un diamètre constant de 1.75mm, ainsi nous devons coder un régulateur de vitesse de tirage en fonction du diamètre du fil. Nous avons commencé par déplacer le capteur d’épaisseur entre l’extrudeuse et les rouleaux de tirage, nous l’avons ensuite câblé sur la carte arduino et programmé pour récupérer des valeurs exploitables, seulement nous avons constaté un bruit électrique dans le capteur ce qui nous a obligé à lisser les valeurs avec une moyenne sur cent diamètres pour avoir un diamètre mesuré stable et exploitable par le régulateur.
Pour réguler le diamètre nous avons utilisé une bibliothèque arduino appelé PID (potentielle intégrale dérivée). Le principe des bibliothèques en arduino est de ne pas avoir à coder un système complexe, on peut ainsi entrer les paramètres souhaités et la bibliothèque s’occupe des calculs, nous lui avons indiqué des constantes de régulations, notre diamètre cible, l’adresse du diamètre mesuré et des bornes de vitesse pour éviter qu’il devienne instable et casse les moteurs.

Nous n’avons pas pu finaliser le réglage du régulateur pour le plastique PLA car le matériaux est trop instable.

INSTABILITÉ DU PLA

Nous avons eu du mal à trouver la bonne température de fusion du PLA, si il est trop fondu il est trop malléable et trop collant si il est juste au dessus de la bonne température il est trop granuleux et si il est en dessous il devient trop fragile. Il a donc été difficile de trouver la bonne température et une fois celle si trouvé nous avons eu un problème de capteur, il nous a lâché et ne délivrait plus aucune valeur ce qui rend notre projet inabouti et notre écran inutile.

INTERFACE HOMME / MACHINE

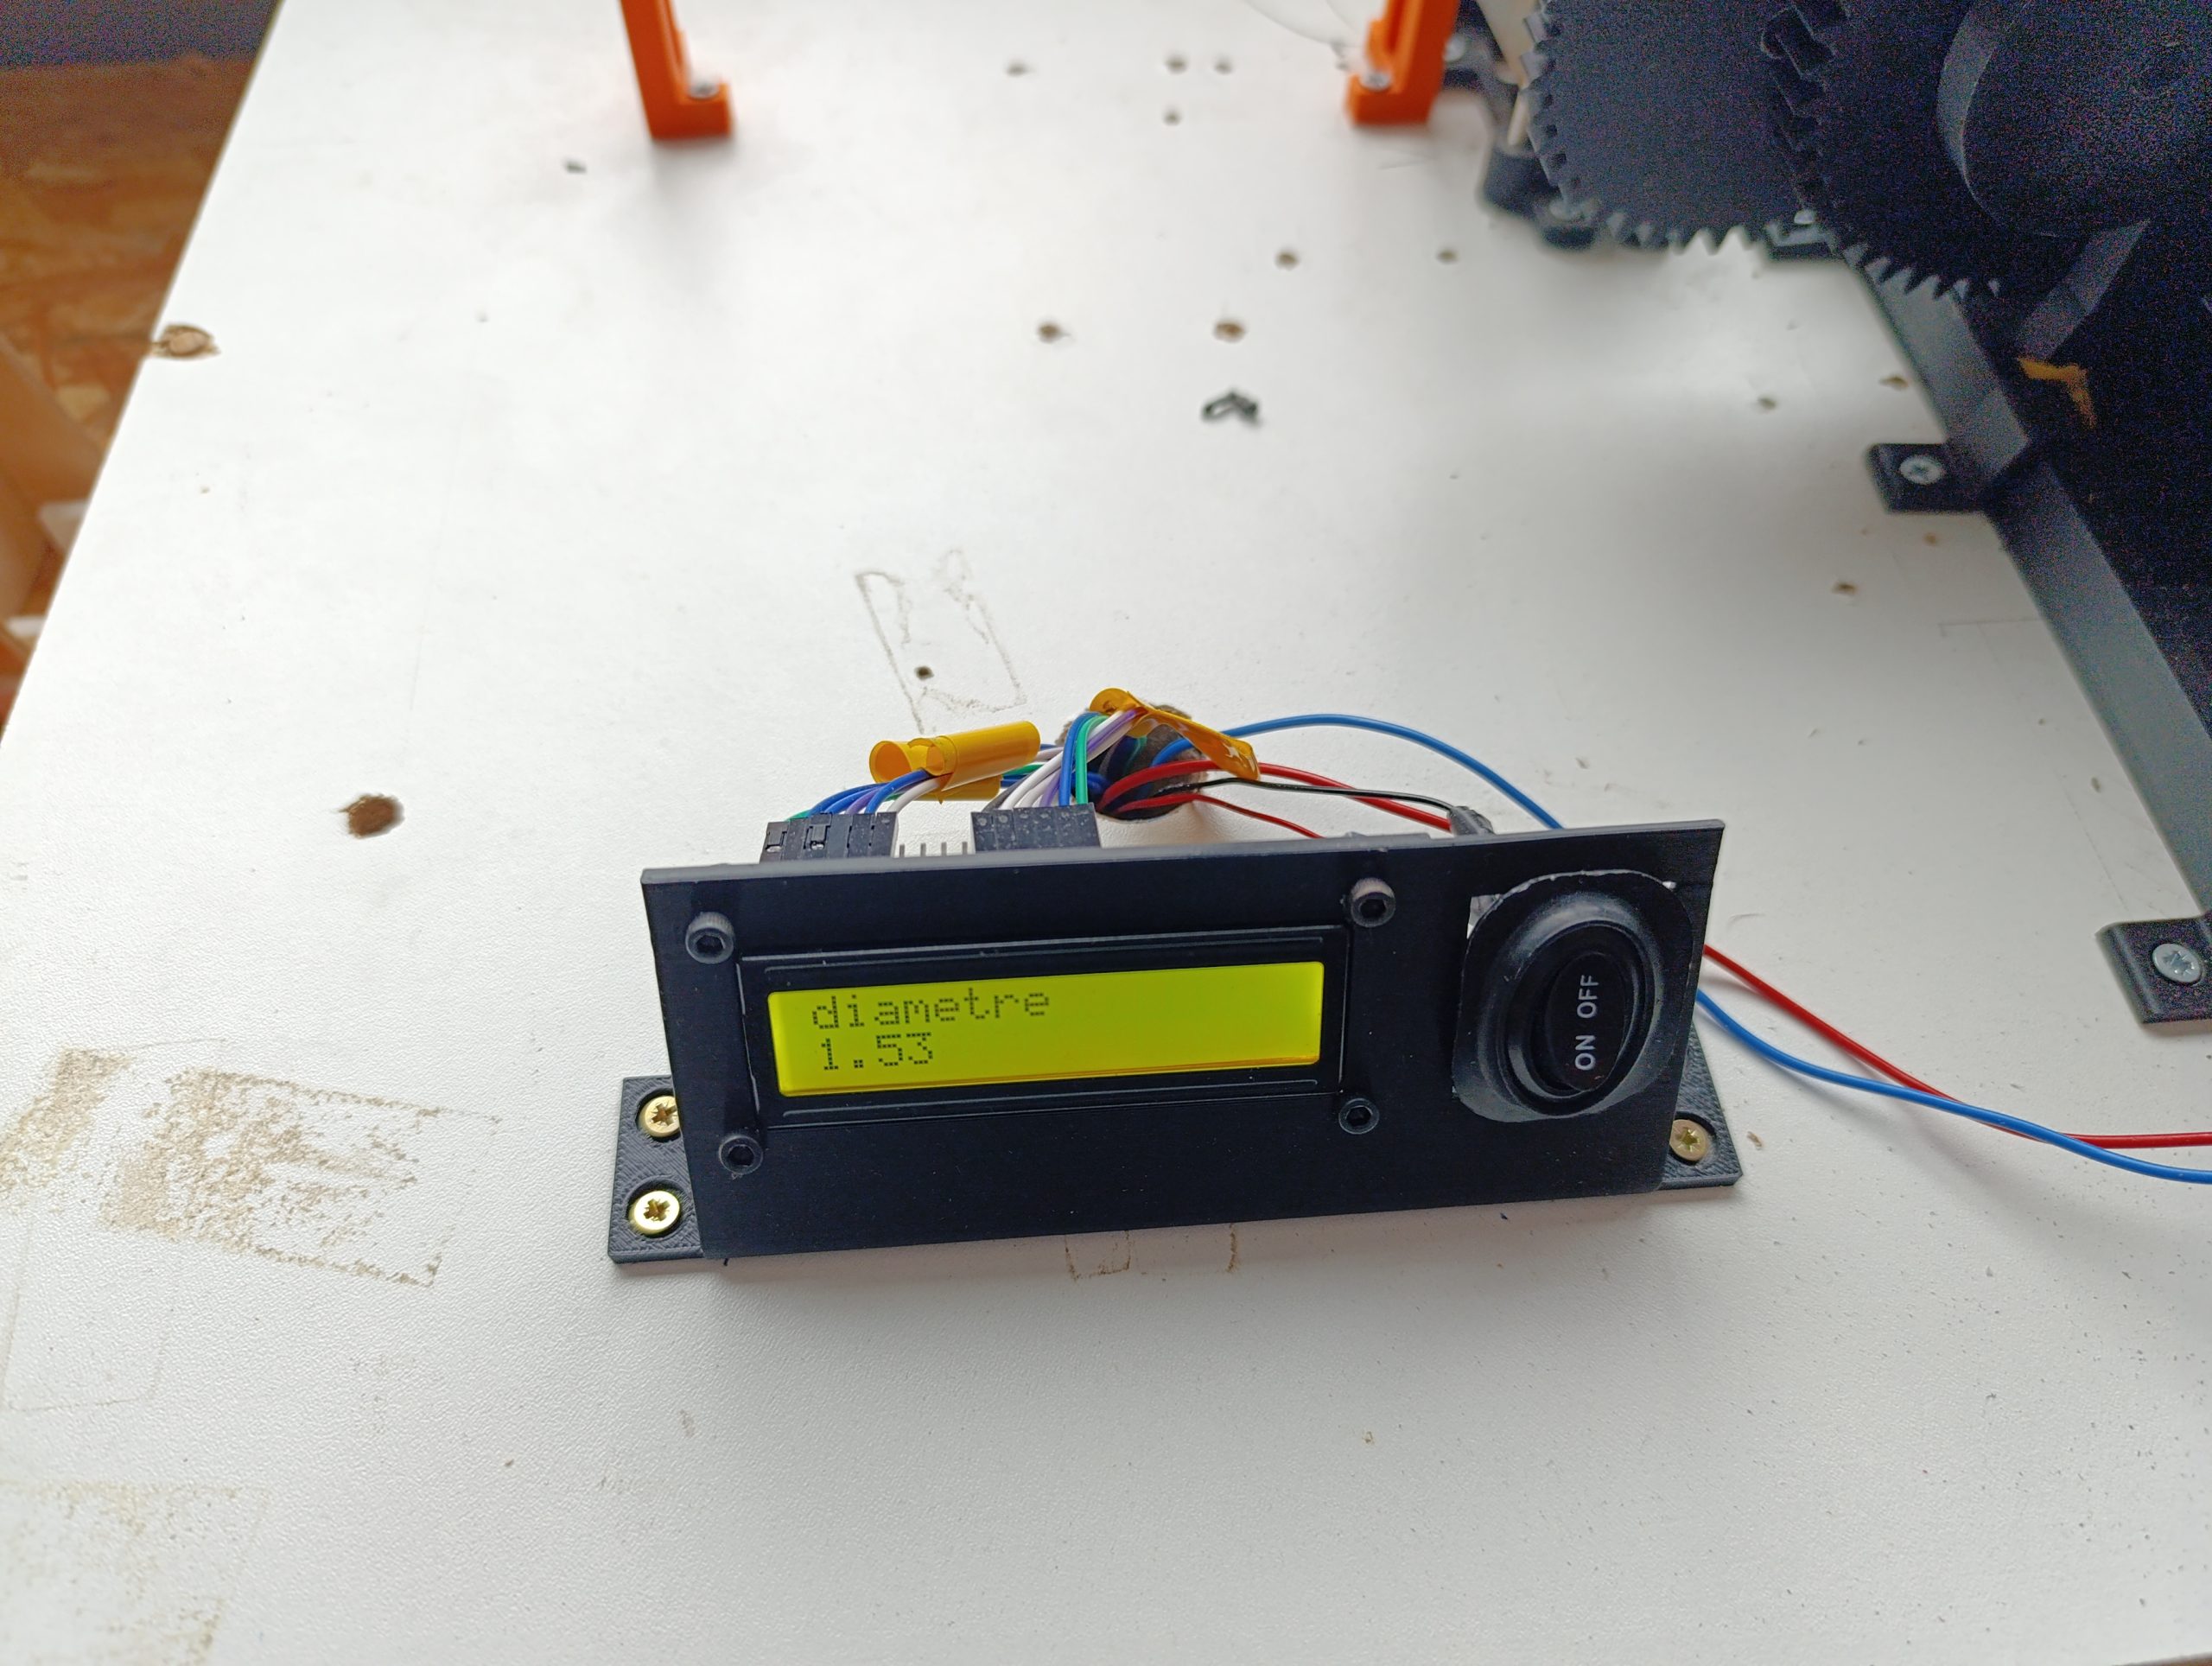
interface (écran LCD et bouton ON/OFF)

Pour être au courant de ce qu’il ce passe dans le système nous avons eu l’idée d’installer un écran LCD qui affiche le diamètre mesuré du fil nous avons installé cet écran sur un support avec un interrupteur permettant d’allumer et éteindre les moteurs, pour éviter de faire du bruit inutilement et pour les arrêts d’urgence plus pratiques.

Une fois tous ces petits problèmes réglés, nous avons pu lancer le tirage d’un fil mais l’extrudeur à commencé à avoir du mal à tourner.

NETTOYAGE DE L’EXTRUDEUR

premier nettoyage de l’extrudeur

Nous avons entrepris de démonter entièrement l’extrudeur pour retirer les éventuels bouchons de plastiques qui pouvaient bloquer la vis. Nous avons opéré au décapeur thermique pour retirer la vis et vider le conduit. Une fois la machine remontée la vis ne tournait toujours pas normalement, après analyse il s’est avéré qu’elle n’était plus fixé correctement à l’arbre moteur, c’est donc en refixant tous les composants que nous avons pu réparer l’extrudeur

FIN DU PROJET

Nous sommes ainsi arrivé à la fin de notre période de projets, nous allons maintenant le présenter aux élèves de Peip1 et au personnel de l’école, nous leur présenterons un projet certes peut fonctionnel mais avec beaucoup de travail de fait. Nous passons alors le flambeau aux prochains groupes à passer sur ce projet dans les années à venir …

Jack et le seau magique

Bonjour à tous !

Vous avez sûrement déjà vu des cascades miniatures…

Notre projet c’est pareil mais en mieux ! 
Se basant sur un seau qui se vide et se remet à sa position initiale selon des calculs, nous avons décidé de créer une cascade miniature dans un thème plutôt farfadesque

Avant de commencer voici un petit vidéogramme présentation de notre projet :

Vidéo présentation du projet “Jack et le seau magique”

1 – Introduction

Pour faire simple, notre projet consistait à réaliser un seau se remplissant avec de l’eau et se renversant à partir d’un certain volume d’eau.

Notre objectif était de déterminer à l’avance le volume d’eau et le degré d’inclinaison nécessaire au renversement du seau. Pour ce faire, nous avons dû commencer par une partie calculatoire afin d’adapter au mieux notre seau prototype d’essai. Ensuite, nous avons donc effectué de multiples tests afin de déterminer au mieux le positionnement du pivot du seau. Par la suite, nous voulions que ce projet soit beau et présentable alors nous avons eu l’idée d’en faire une fontaine.

2 – Phase de calcul

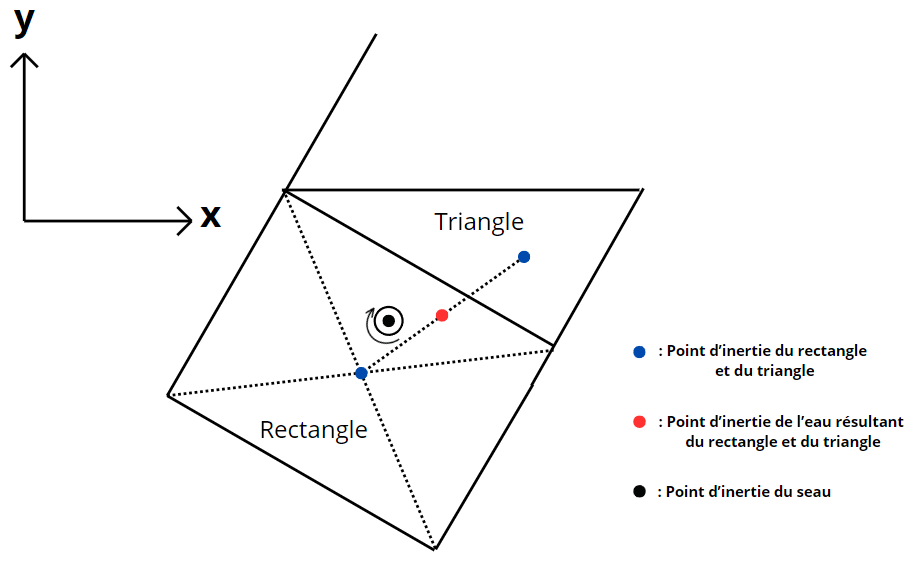
Notre rôle dans cette phase de calcul était de déterminer à quel moment le point d’inertie de l’eau était au-dessus du point d’inertie du seau.

Pour ce faire, on a dû reproduire plusieurs formes symbolisant l’eau dans le seau avec un rectangle et un triangle. Cette opération nous permet de déterminer le point d’inertie de chaque forme puis de l’eau dans sa totalité. Le basculement se fait alors lorsque le point résultant de l’eau est au dessus de celui du seau sur l’axe y.

Schéma du centre d’inertie de l’eau à partir de plusieurs formes

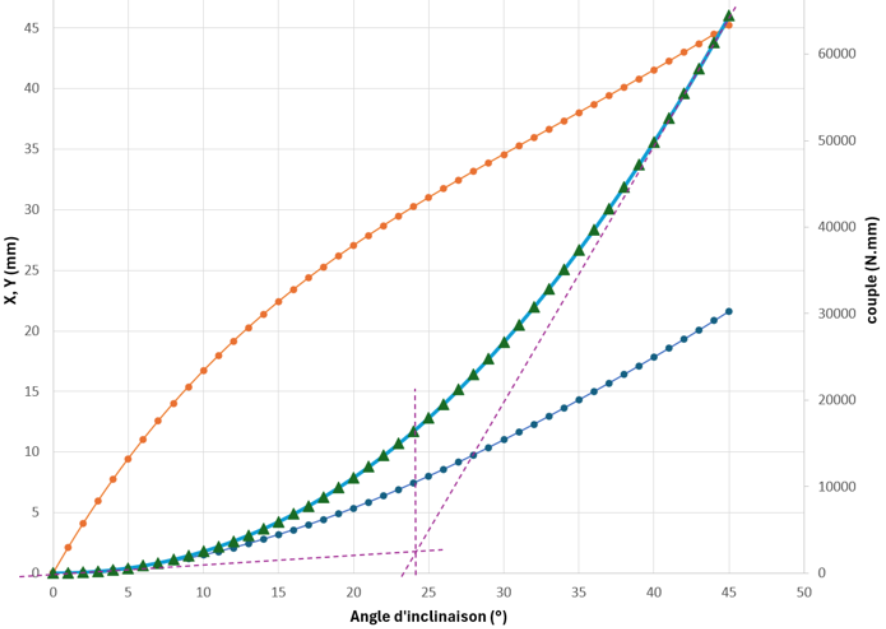
A partir de ce schéma, nous avons pu tiré plusieurs équations avec plusieurs inconnues. De ce fait, nous avons obtenus assez de résultat pour déterminer le volume d’eau nécessaire au renversement du seau. Ces résultats nous ont aussi permis de réaliser un graphique permettant d’obtenir, à l’aide de tangentes, l’angle d’inclinaison du seau lorsque celui-ci est sur le point de se renverser.

Graphique déterminant l’angle d’inclinaison au renversement du seau

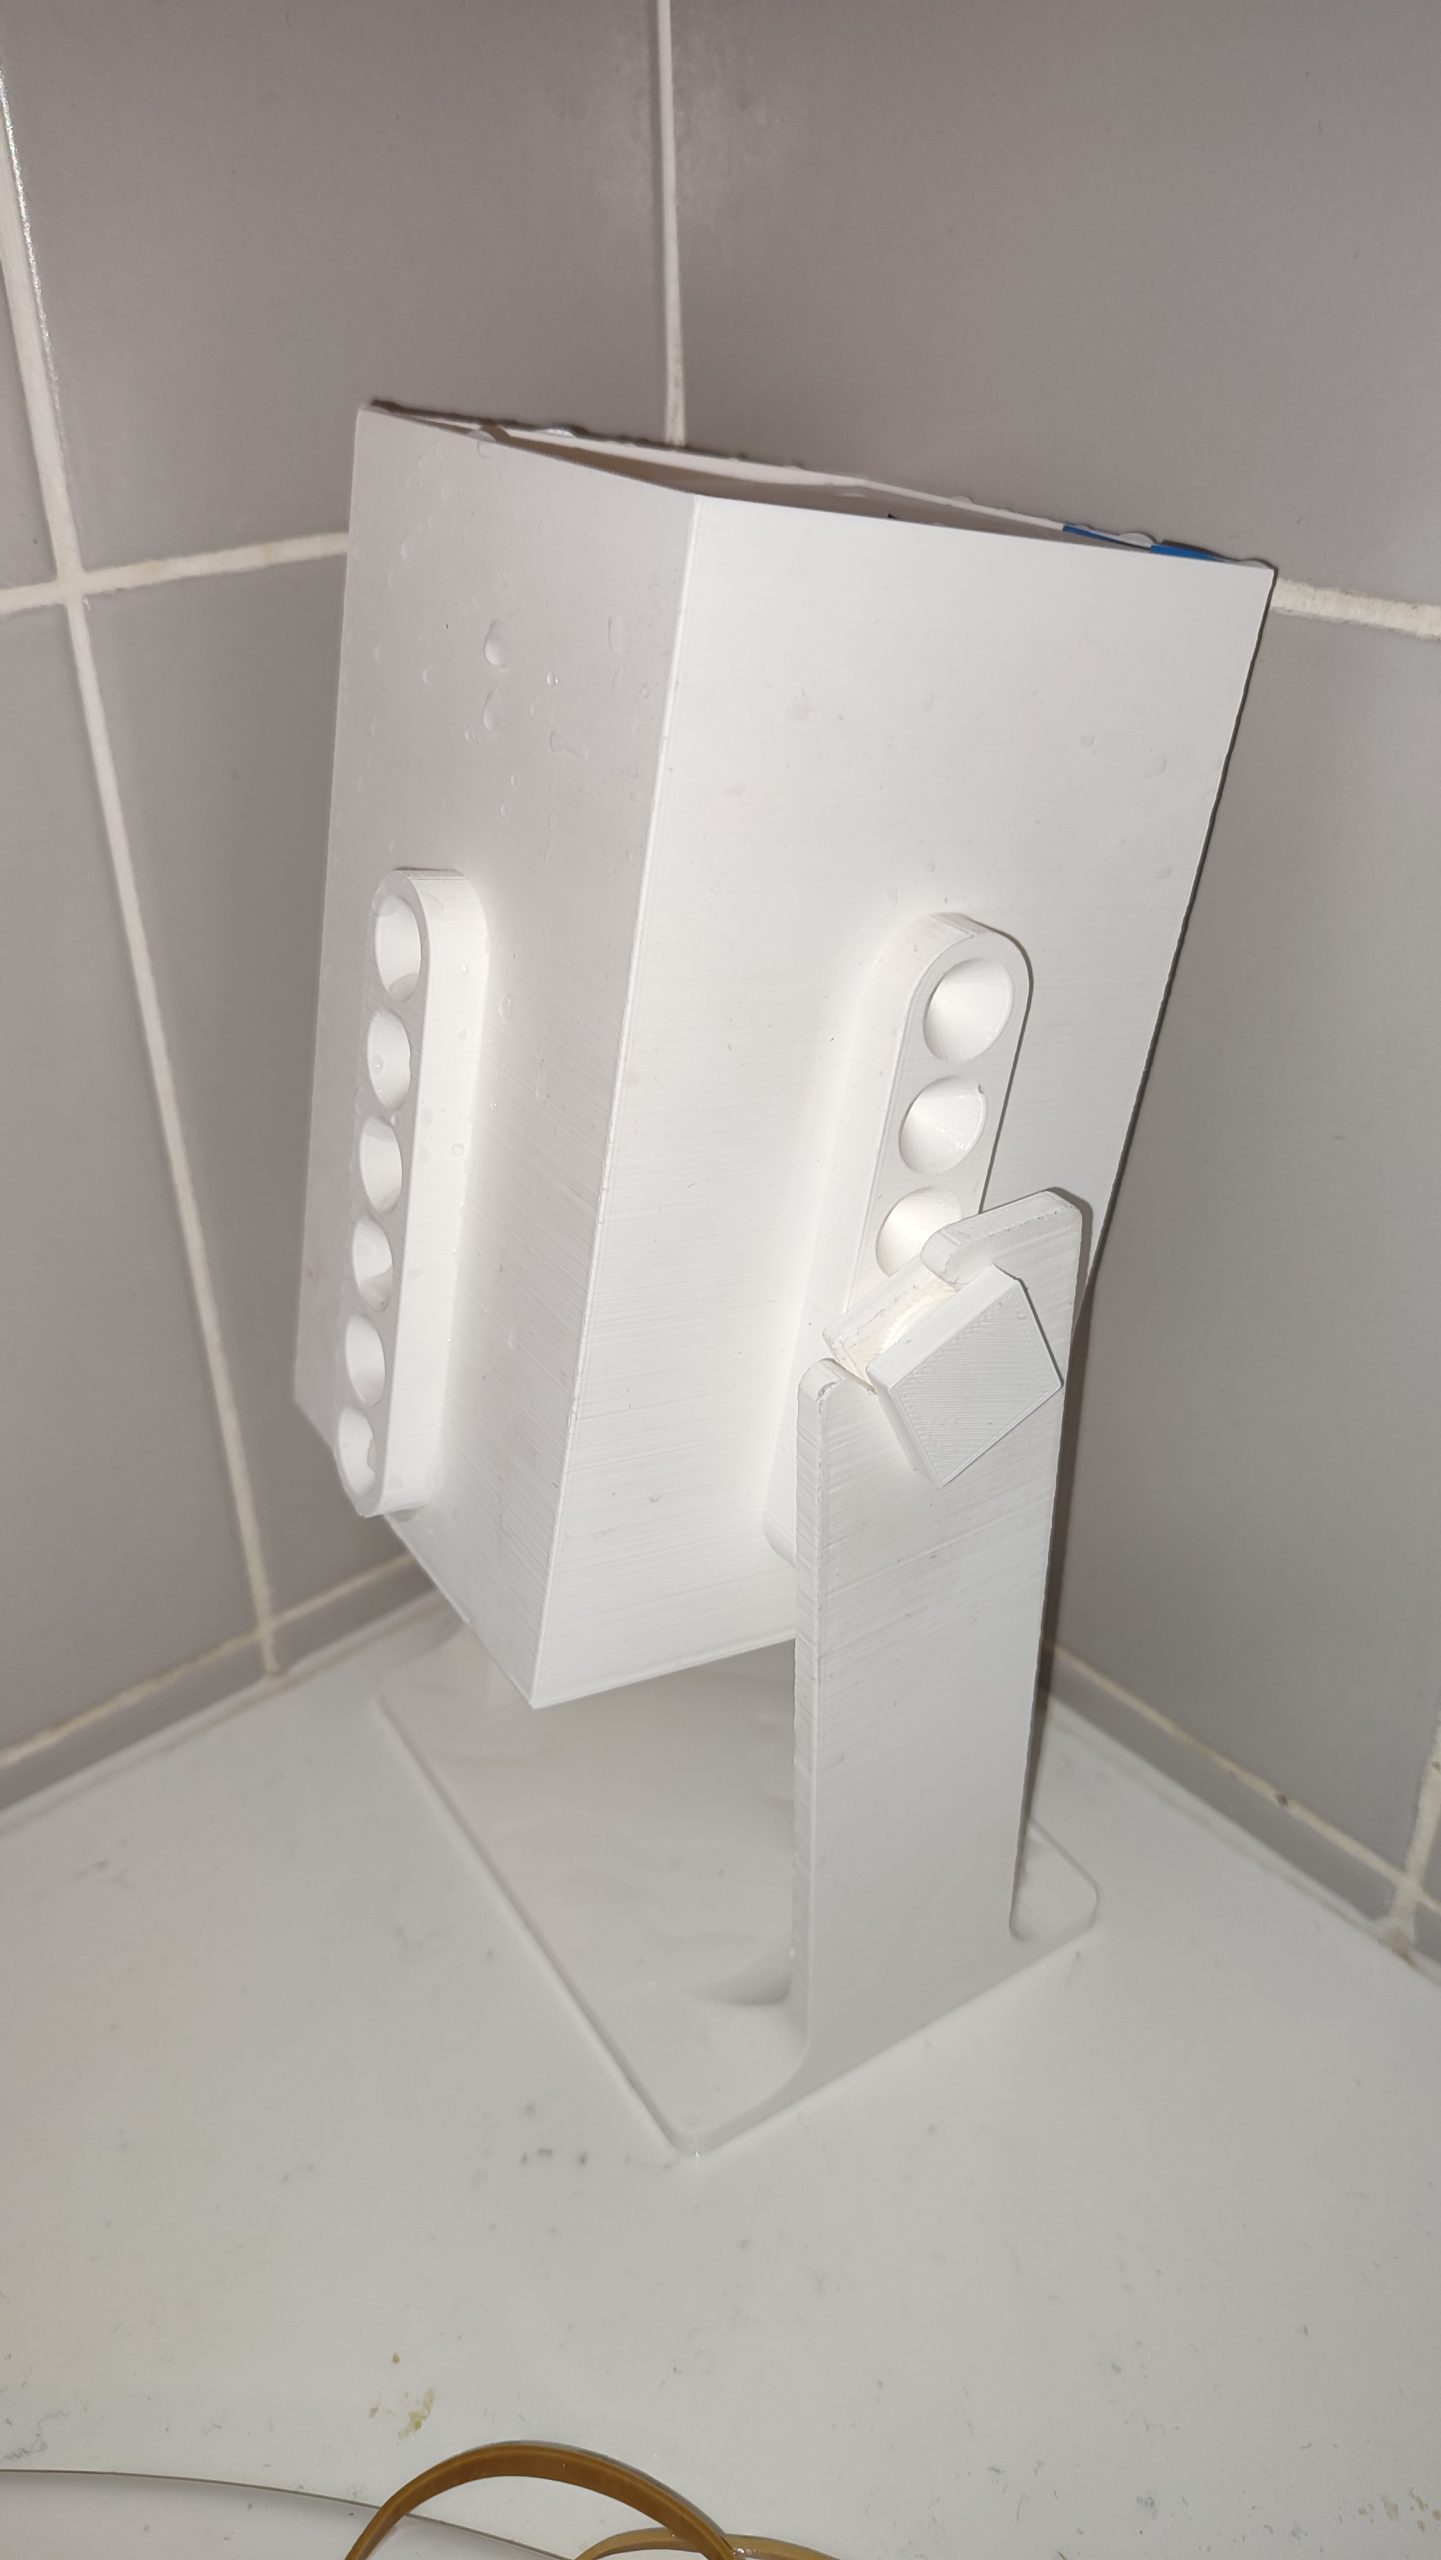
Une fois que nous avions à disposition tous les résultats nécessaires à la réalisation de notre seau, nous avons donc imprimé en 3D notre premier seau de test réglable.

3 – Phase de test

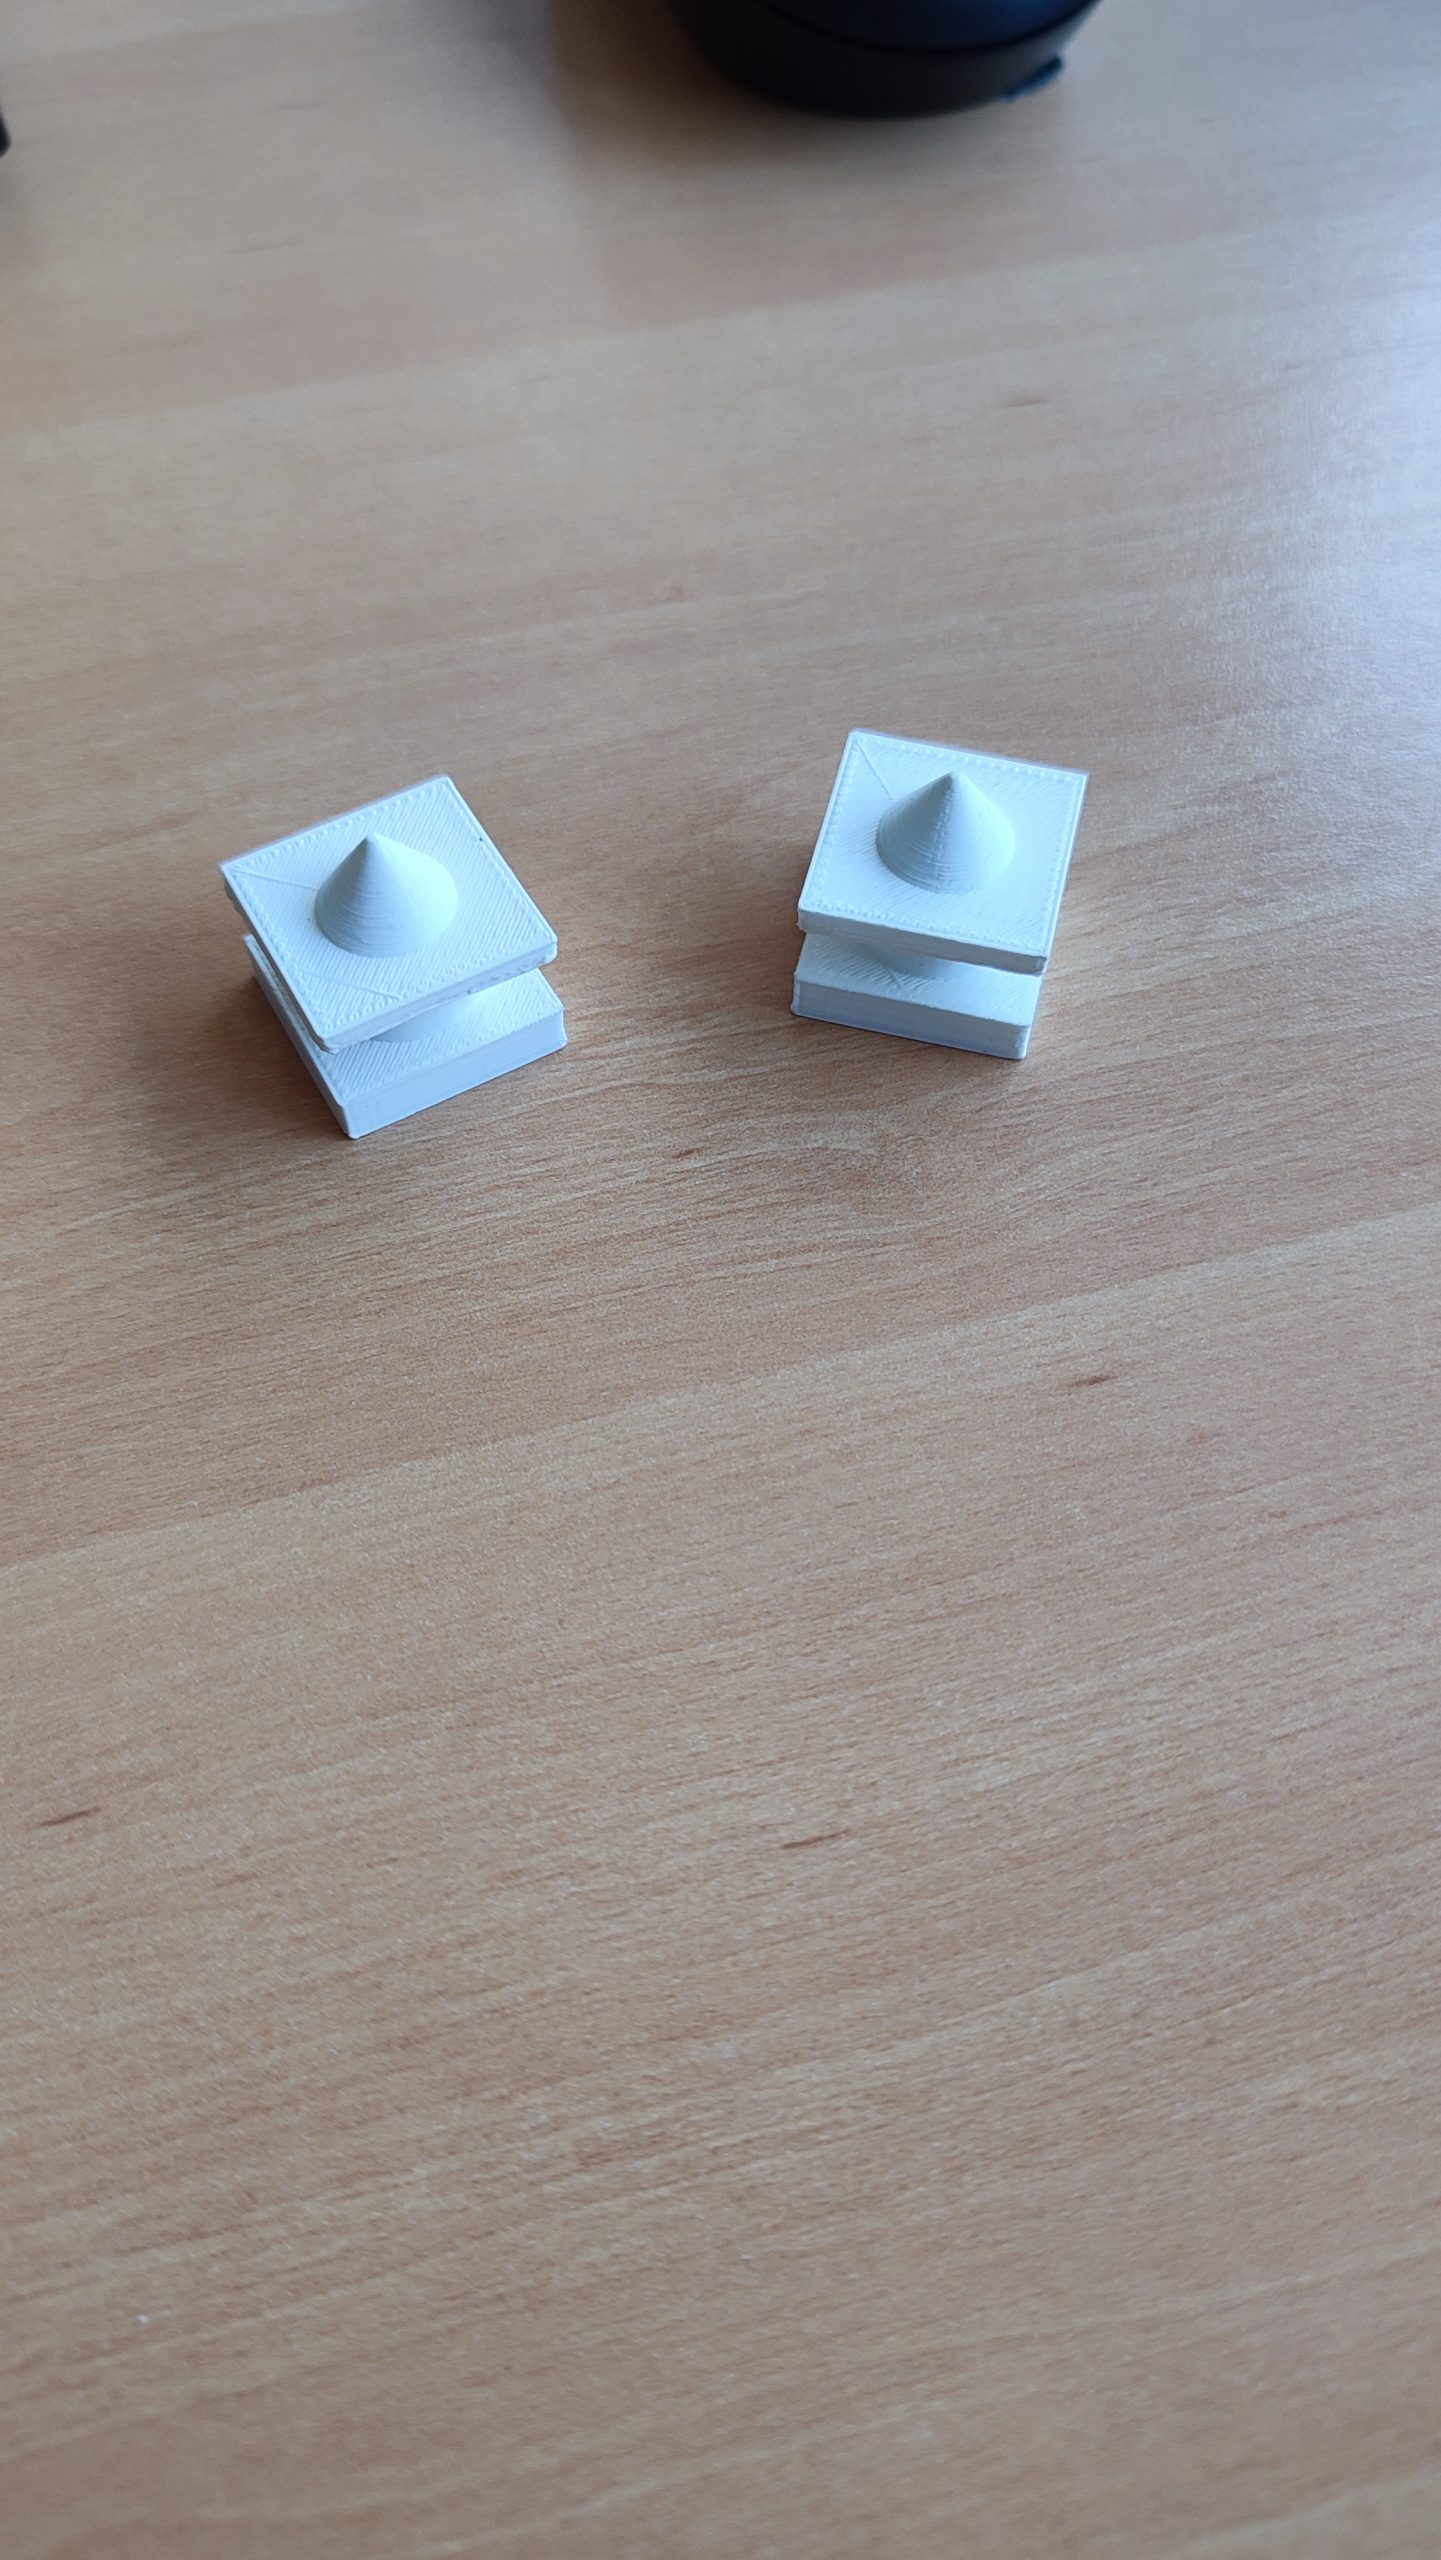
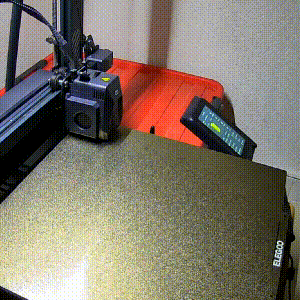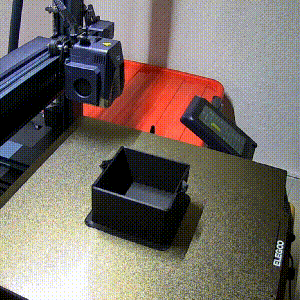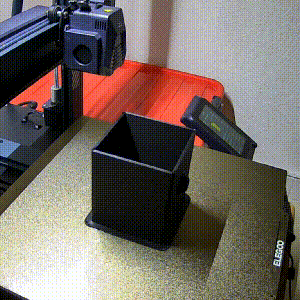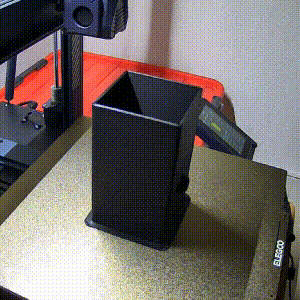
Une fois le seau imprimé, nous avons imaginé une structure provisoire utilisant des pièces coniques imbriquées dans le seau, minimisant les frottements pour faciliter la rotation.

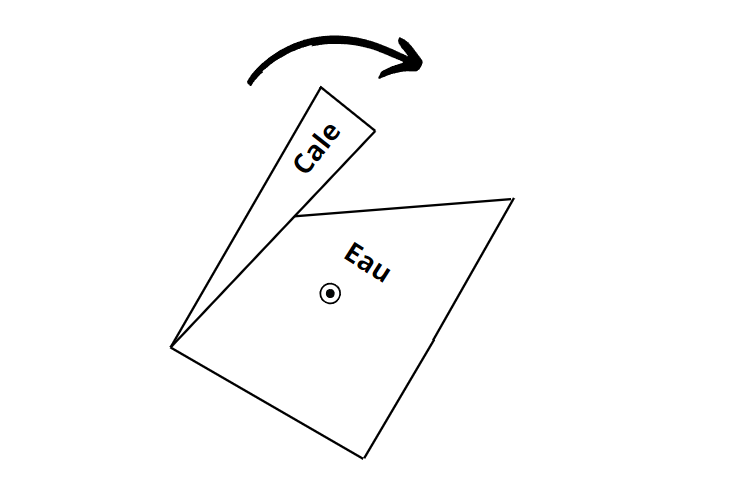
Nous avons donc réalisé plusieurs tests avec diverses configurations de positions pour l’axe de rotation du seau. Malheureusement, aucune des positions testées n’a été concluante, car nous avons remarqué que la cale située initialement dans le seau compliquait la réussite du renversement. Celle-ci avait pour but de faciliter le basculement vers un côté bien déterminé.

Configuration du seau avec la cale

Cependant, son poids était significatif lors de la phase de test, ce qui nous a conduits à le retirer et à le remplacer par un poids placé au fond du seau. De plus, nous avons ajouté une barre derrière le seau afin de contrôler la direction vers laquelle le seau se renverse. Avec ces ajouts, cette fois-ci les résultats étaient plus concluants, et nous avons pu déterminer une valeur optimale pour la hauteur de l’axe de rotation du seau. Une fois cette donnée acquise, nous sommes passés directement à la décoration du projet.

4 – Réalisation de la fontaine

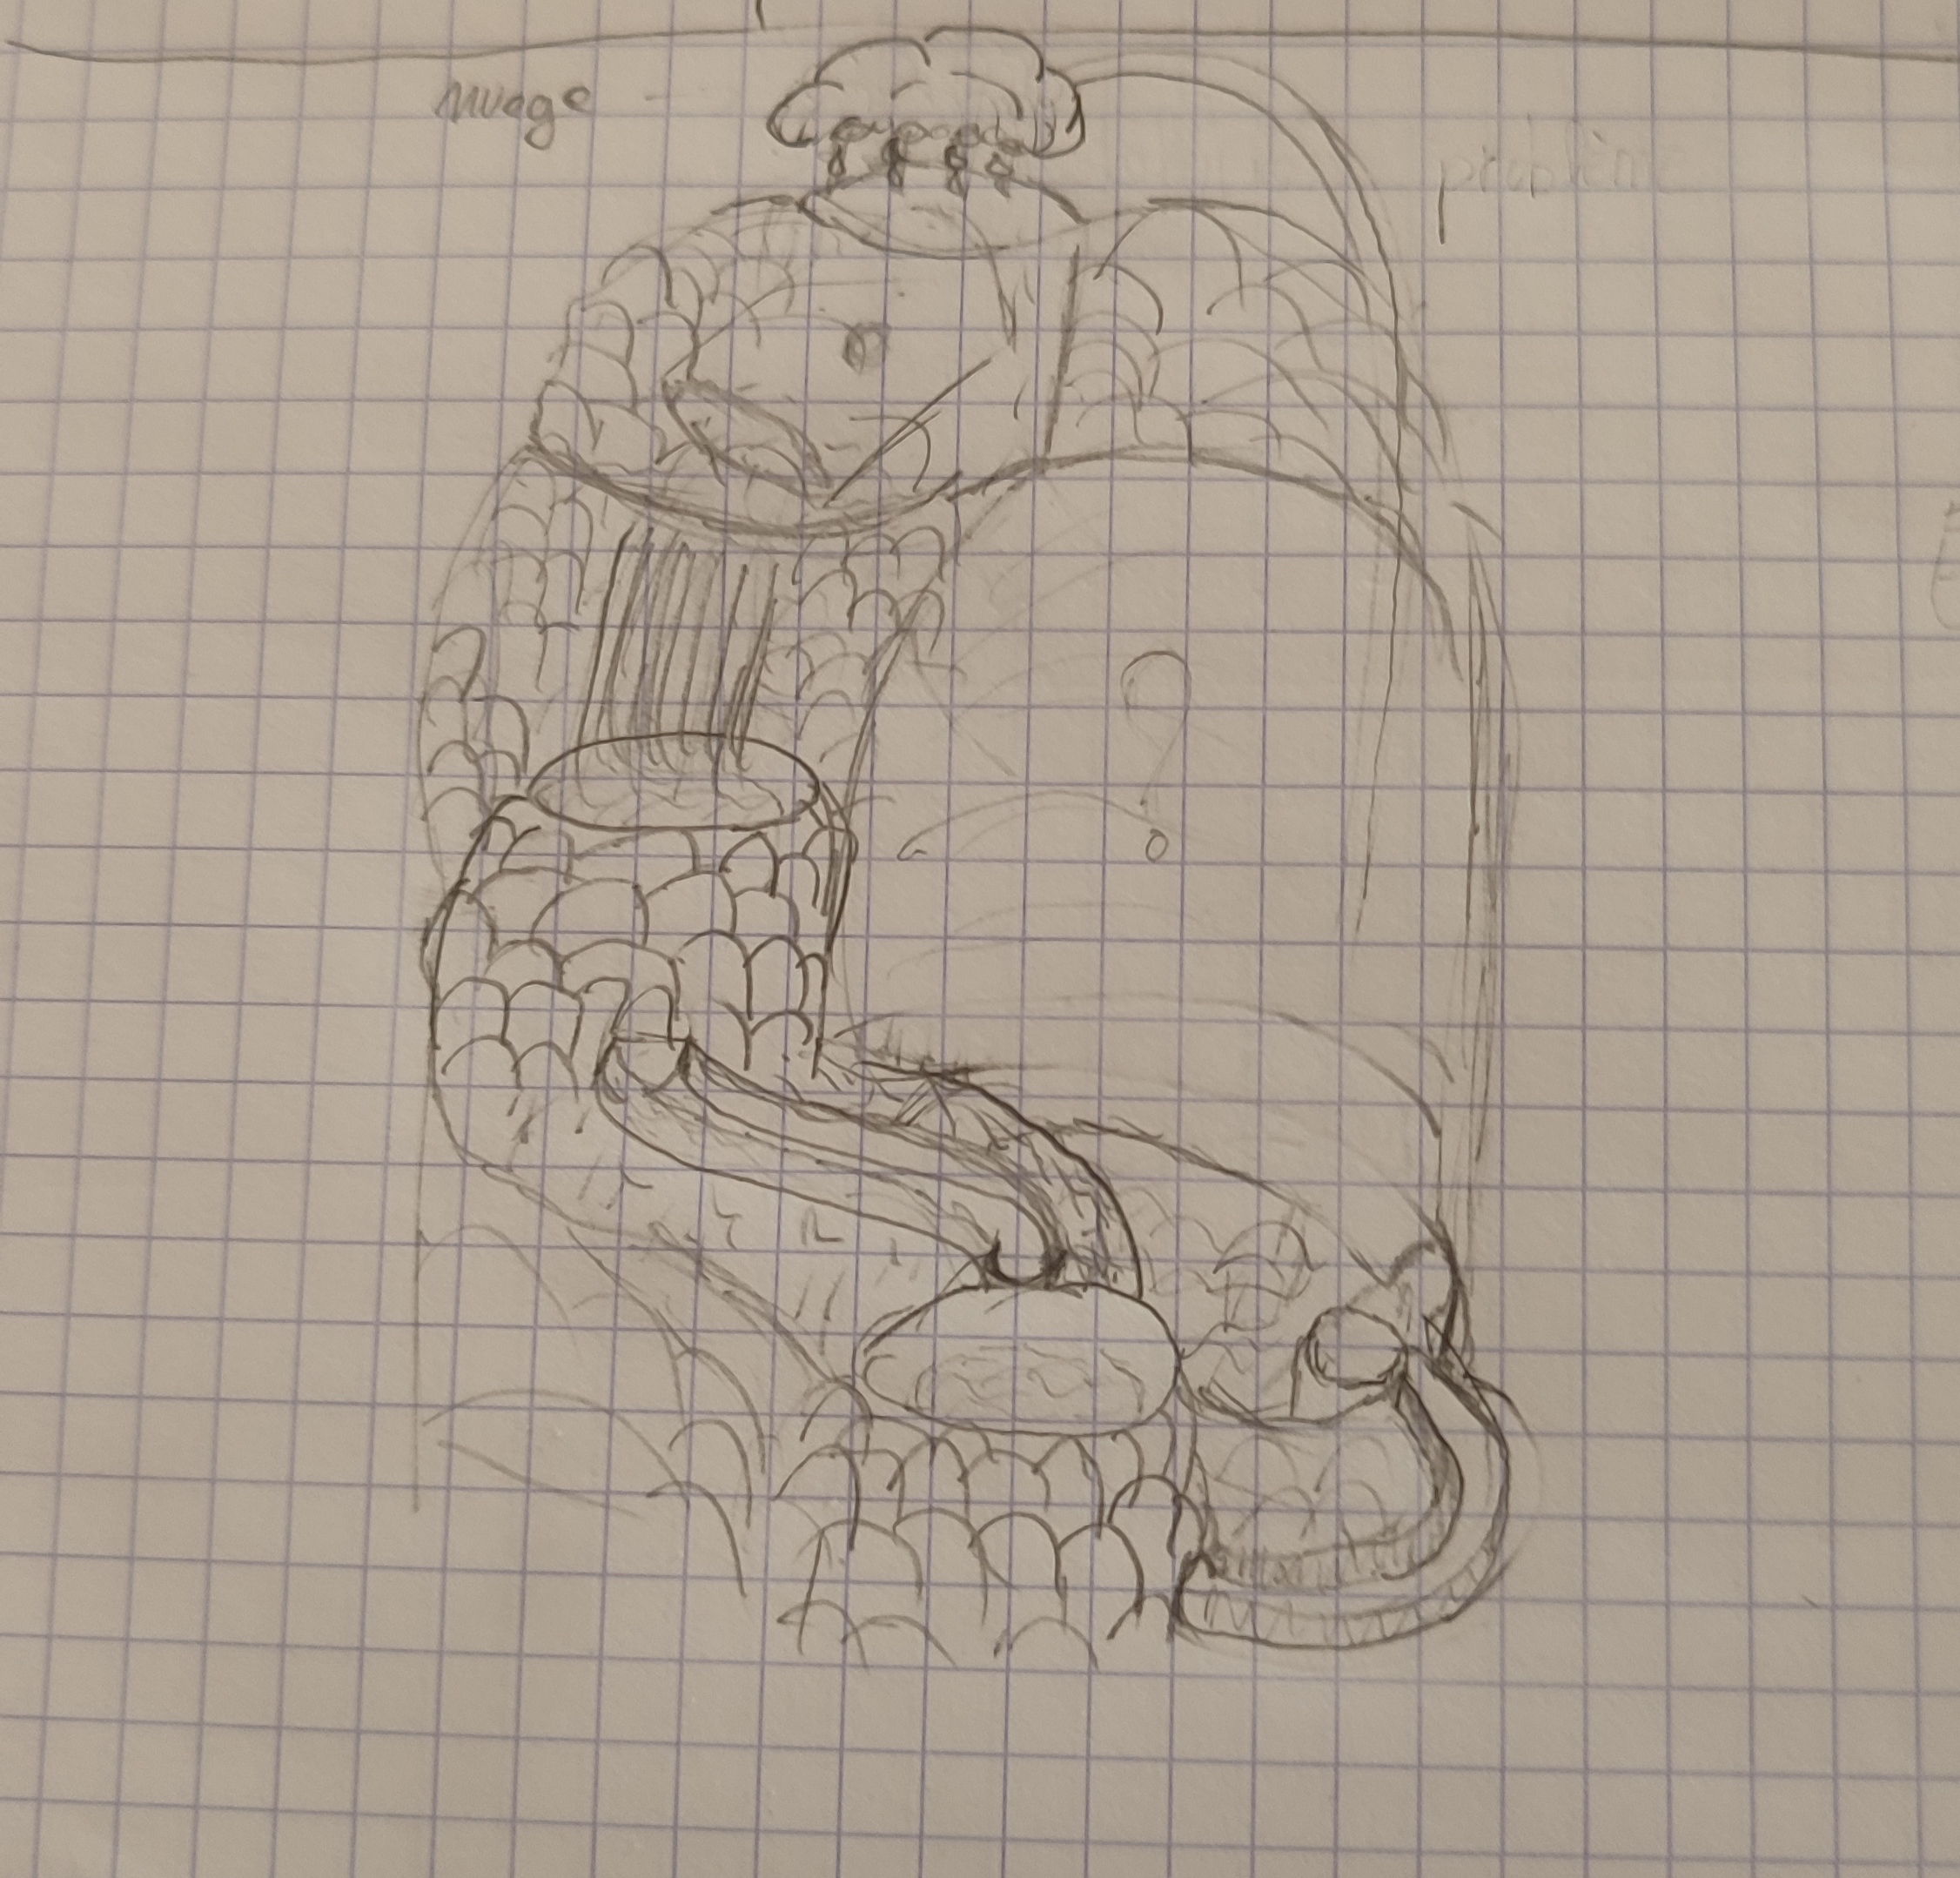
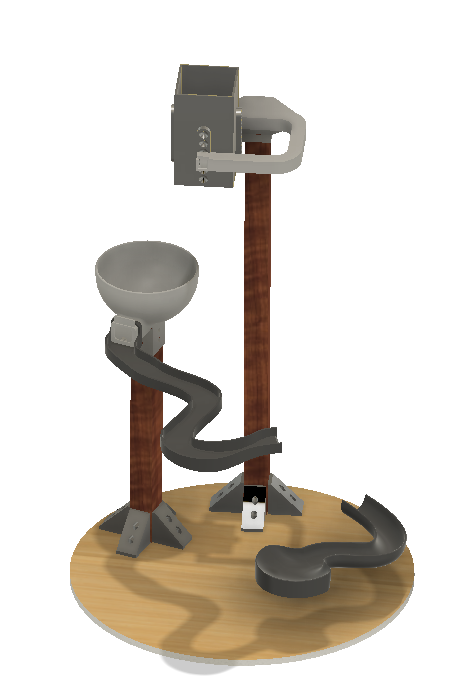
Pour donner un aspect esthétique au projet, nous avons envisagé plusieurs idées pour intégrer le seau. Notre première proposition était de créer un seau d’eau géant qui se remplirait progressivement au fil des mauvaises réponses à un quiz, puis se renverserait une fois un certain quota atteint. Cependant, cette idée n’était pas viable en raison des conditions de présentation du projet, qui se déroulait en intérieur. Nous nous sommes donc tournés vers une idée de fontaine. Nous voulions réaliser une fontaine sur le thème de la montagne, alors nous avons commencé par faire un croquis.

Croquis initial de l’idée de fontaine dans le thème montagneux

Une fois notre idée fixée, nous avons commencé à modéliser en 3D toutes les pièces nécessaires au projet. Enfin, nous les avons imprimées.

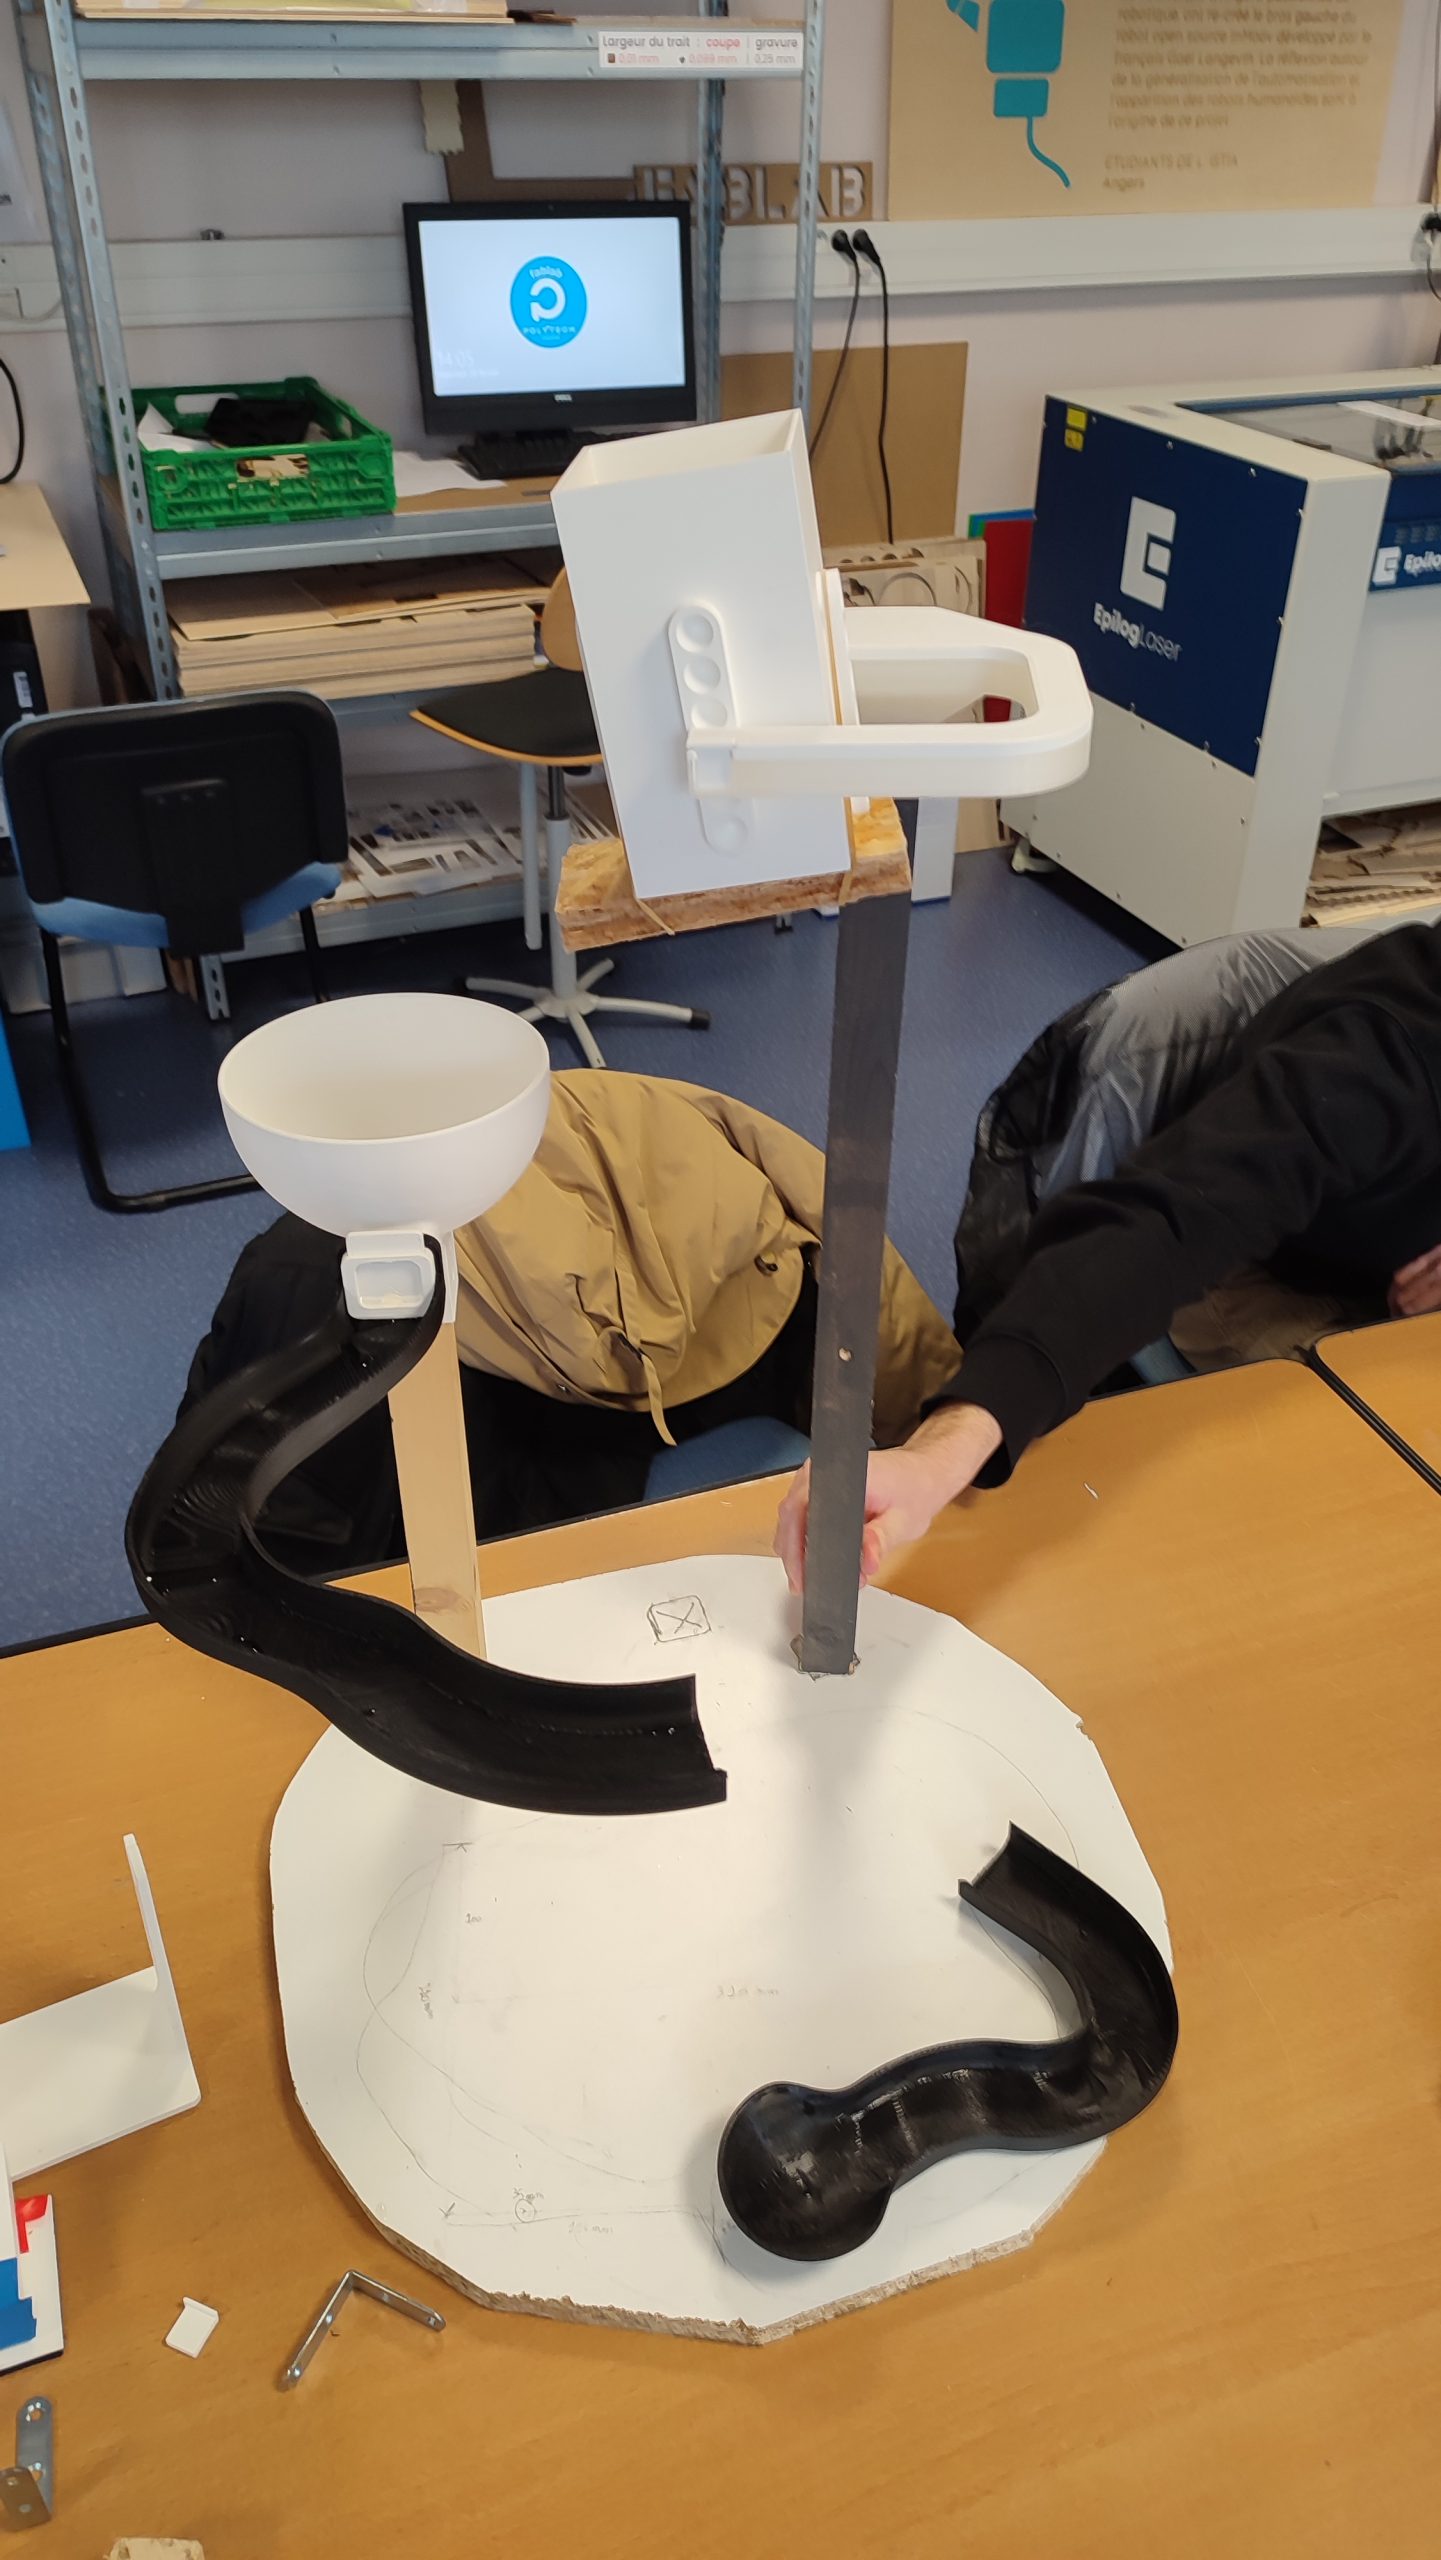
Nous avons donc commencer par construire la structure de base avec une planche de bois circulaire ainsi que de deux tasseaux en bois afin de maintenir en l’air le bol de réception et le seau. Les tasseaux en bois sont maintenus par des équerres fixées à la base.
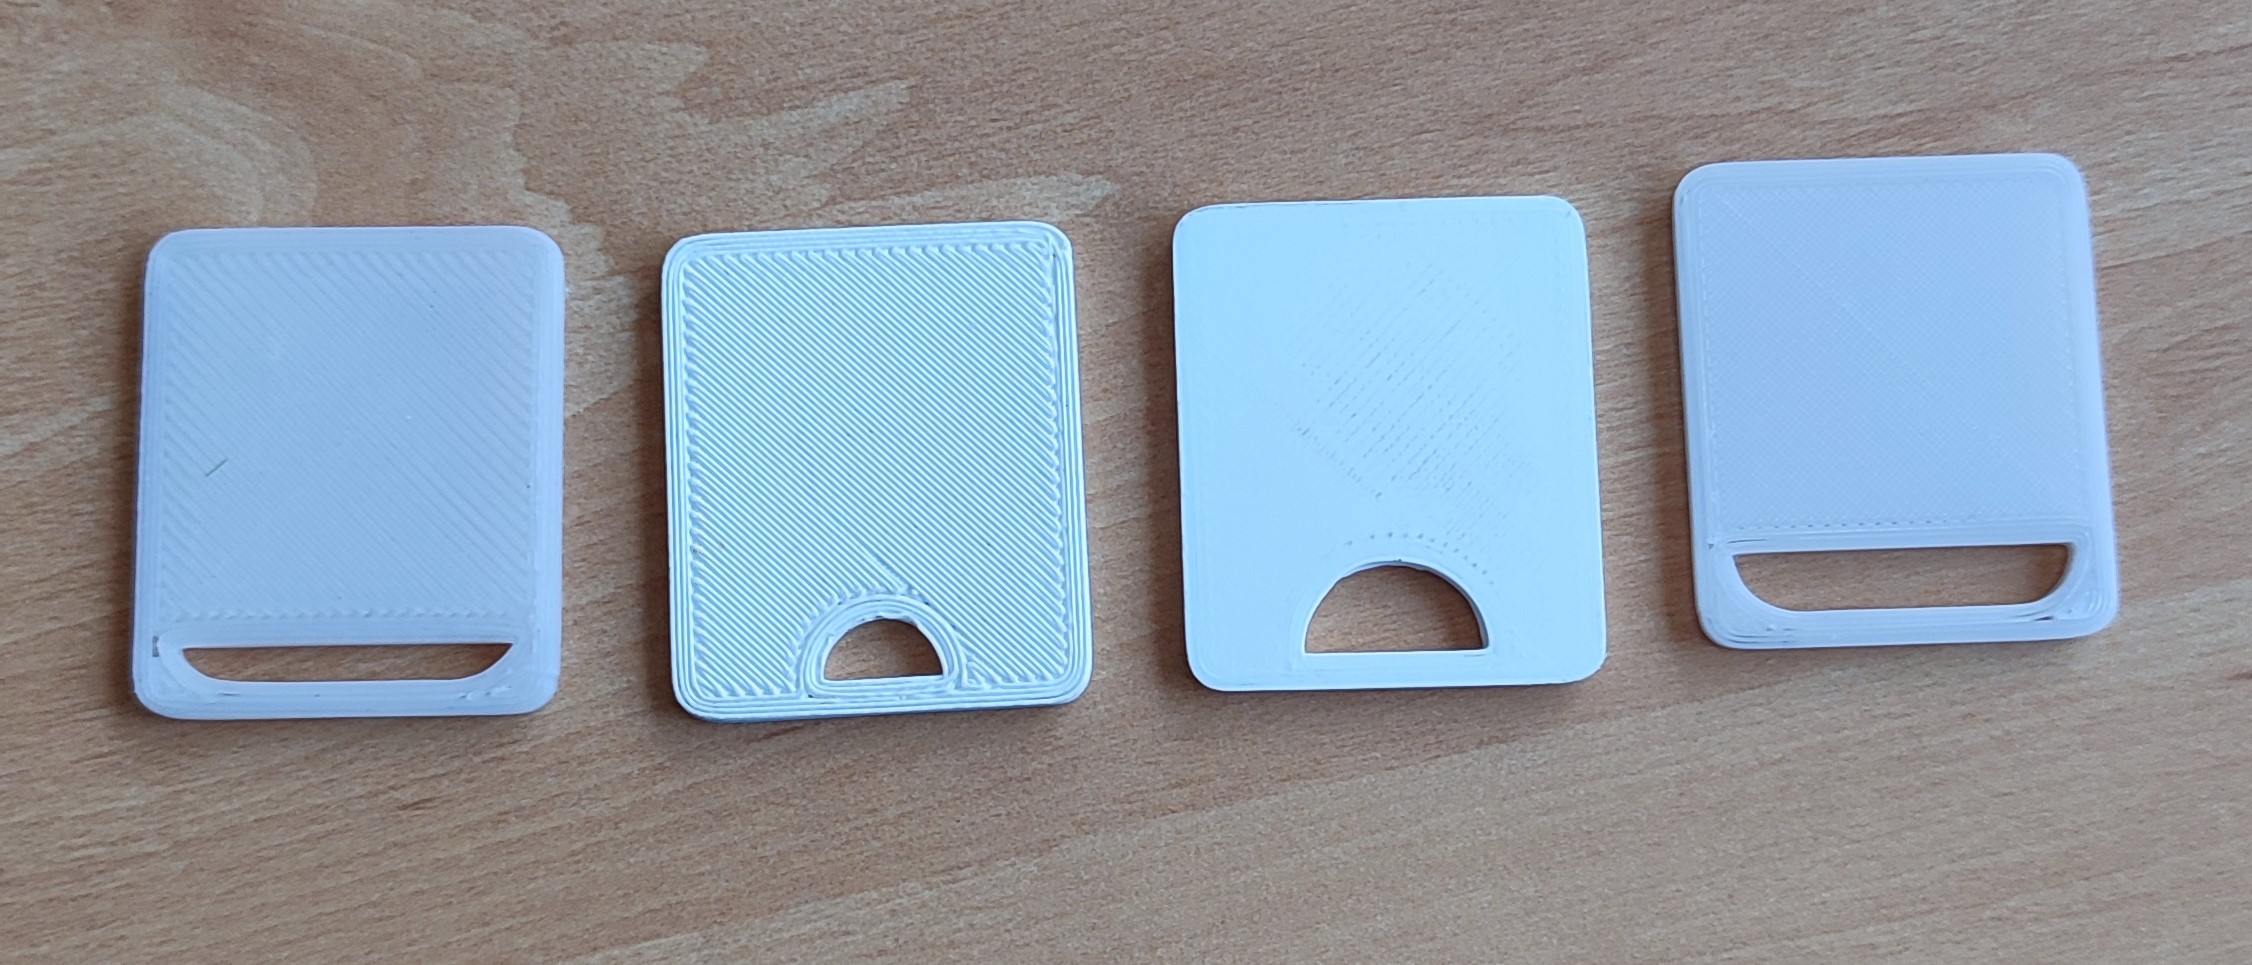
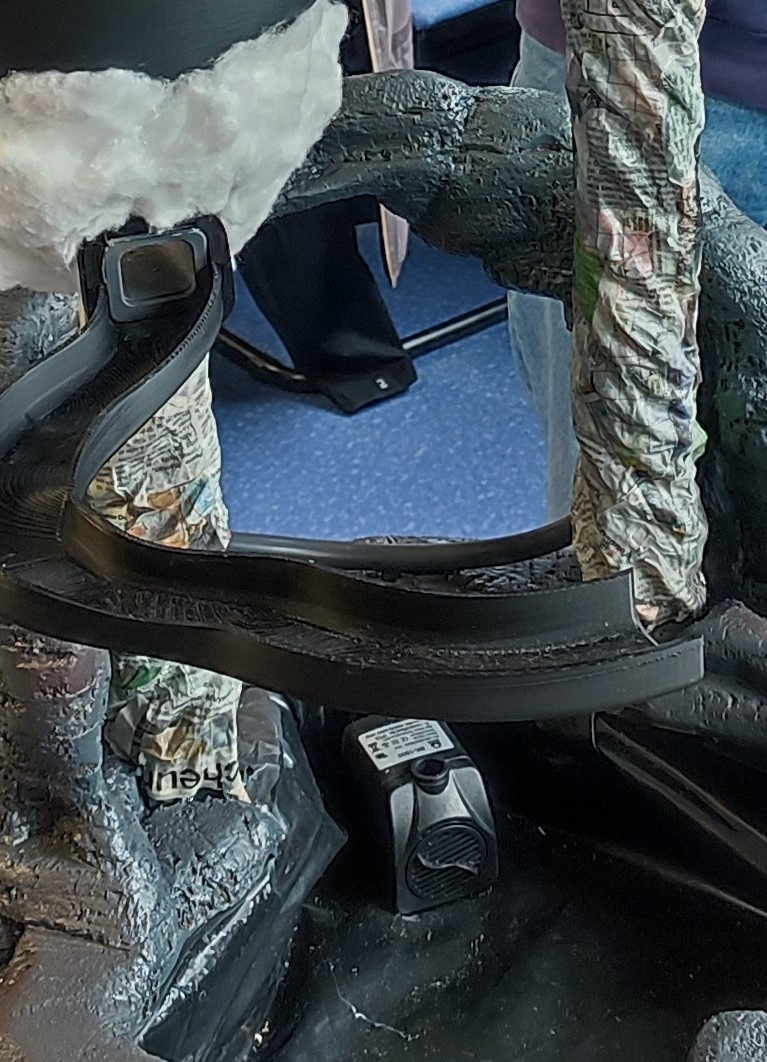
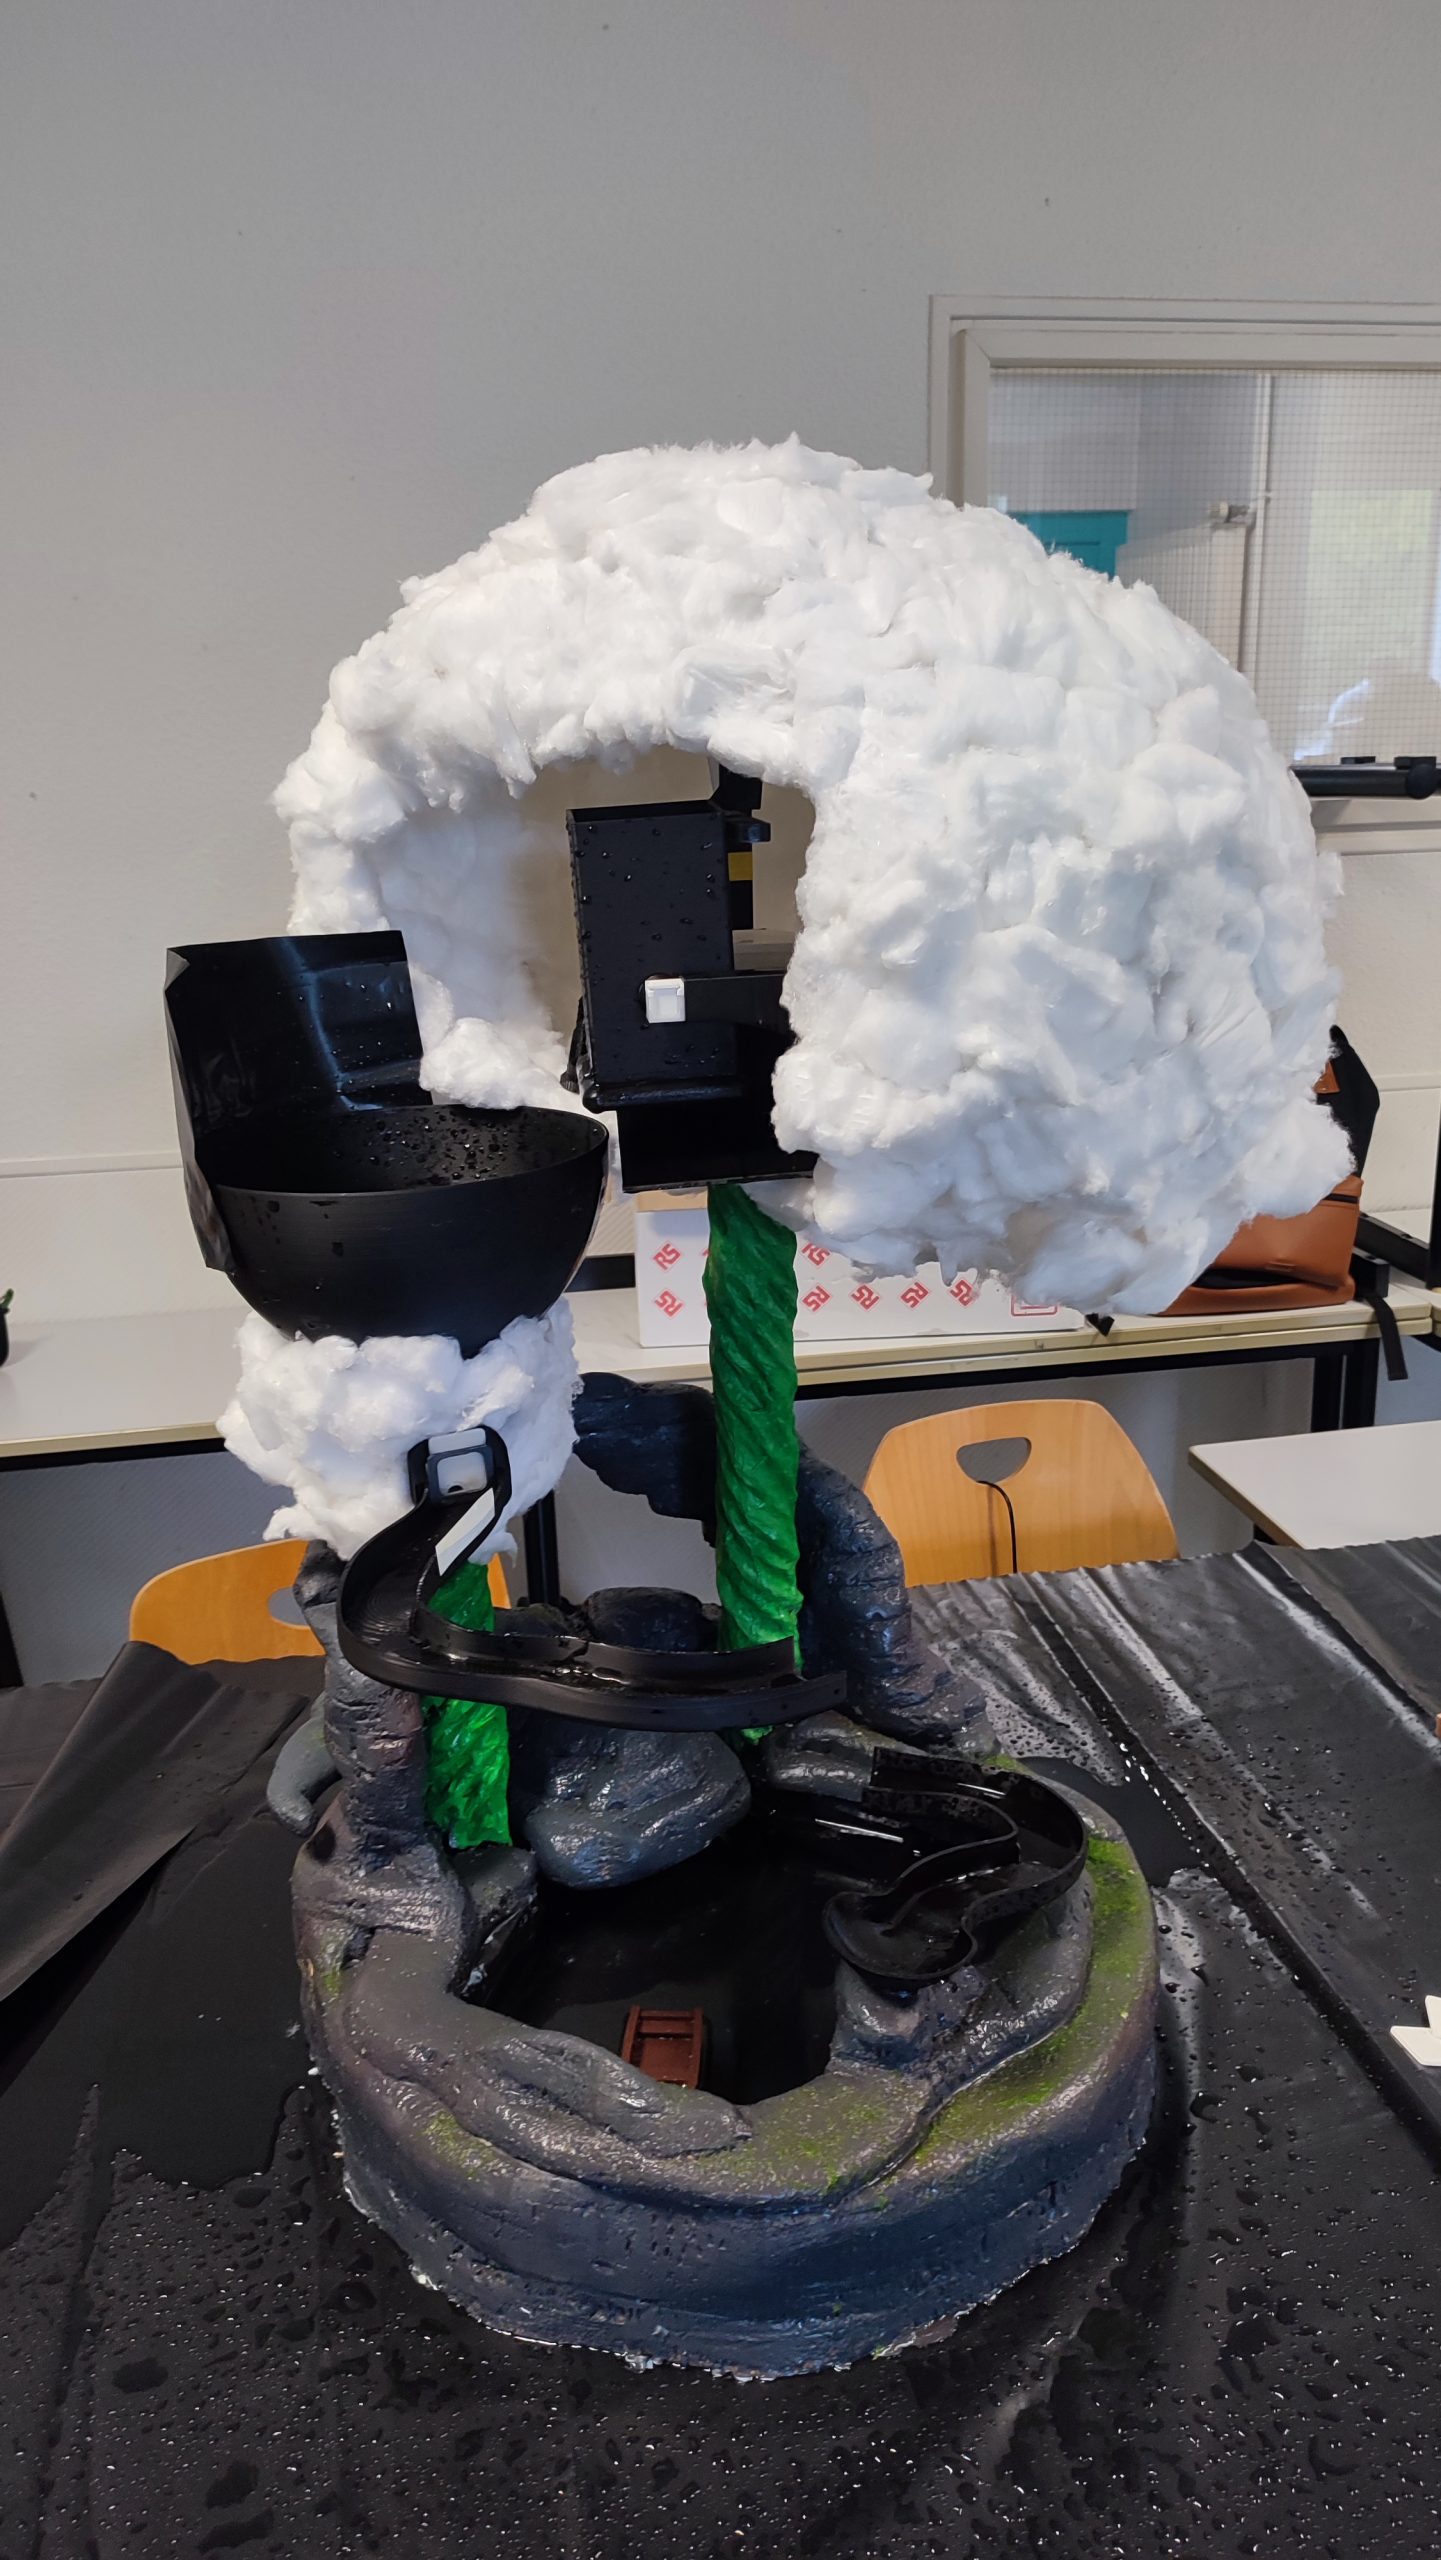
Nous nous sommes rendus compte que le bol initial ne suffisait pas pour éviter toutes les éclaboussures, alors nous avons imprimés un plus grand bol qui permet d’obtenir un très bon résultat malgré quelques éclaboussures. Pour assurer un flux constant d’eau sur les ruisseaux imprimés en 3D, nous avons conçu des pièces 3D avec un trou permettant de réguler le niveau d’eau dans le bol, garantissant ainsi un débit constant à l’arrivée. Nous avons réalisé une autre phase de test pour déterminer la forme et la taille idéale du trou.

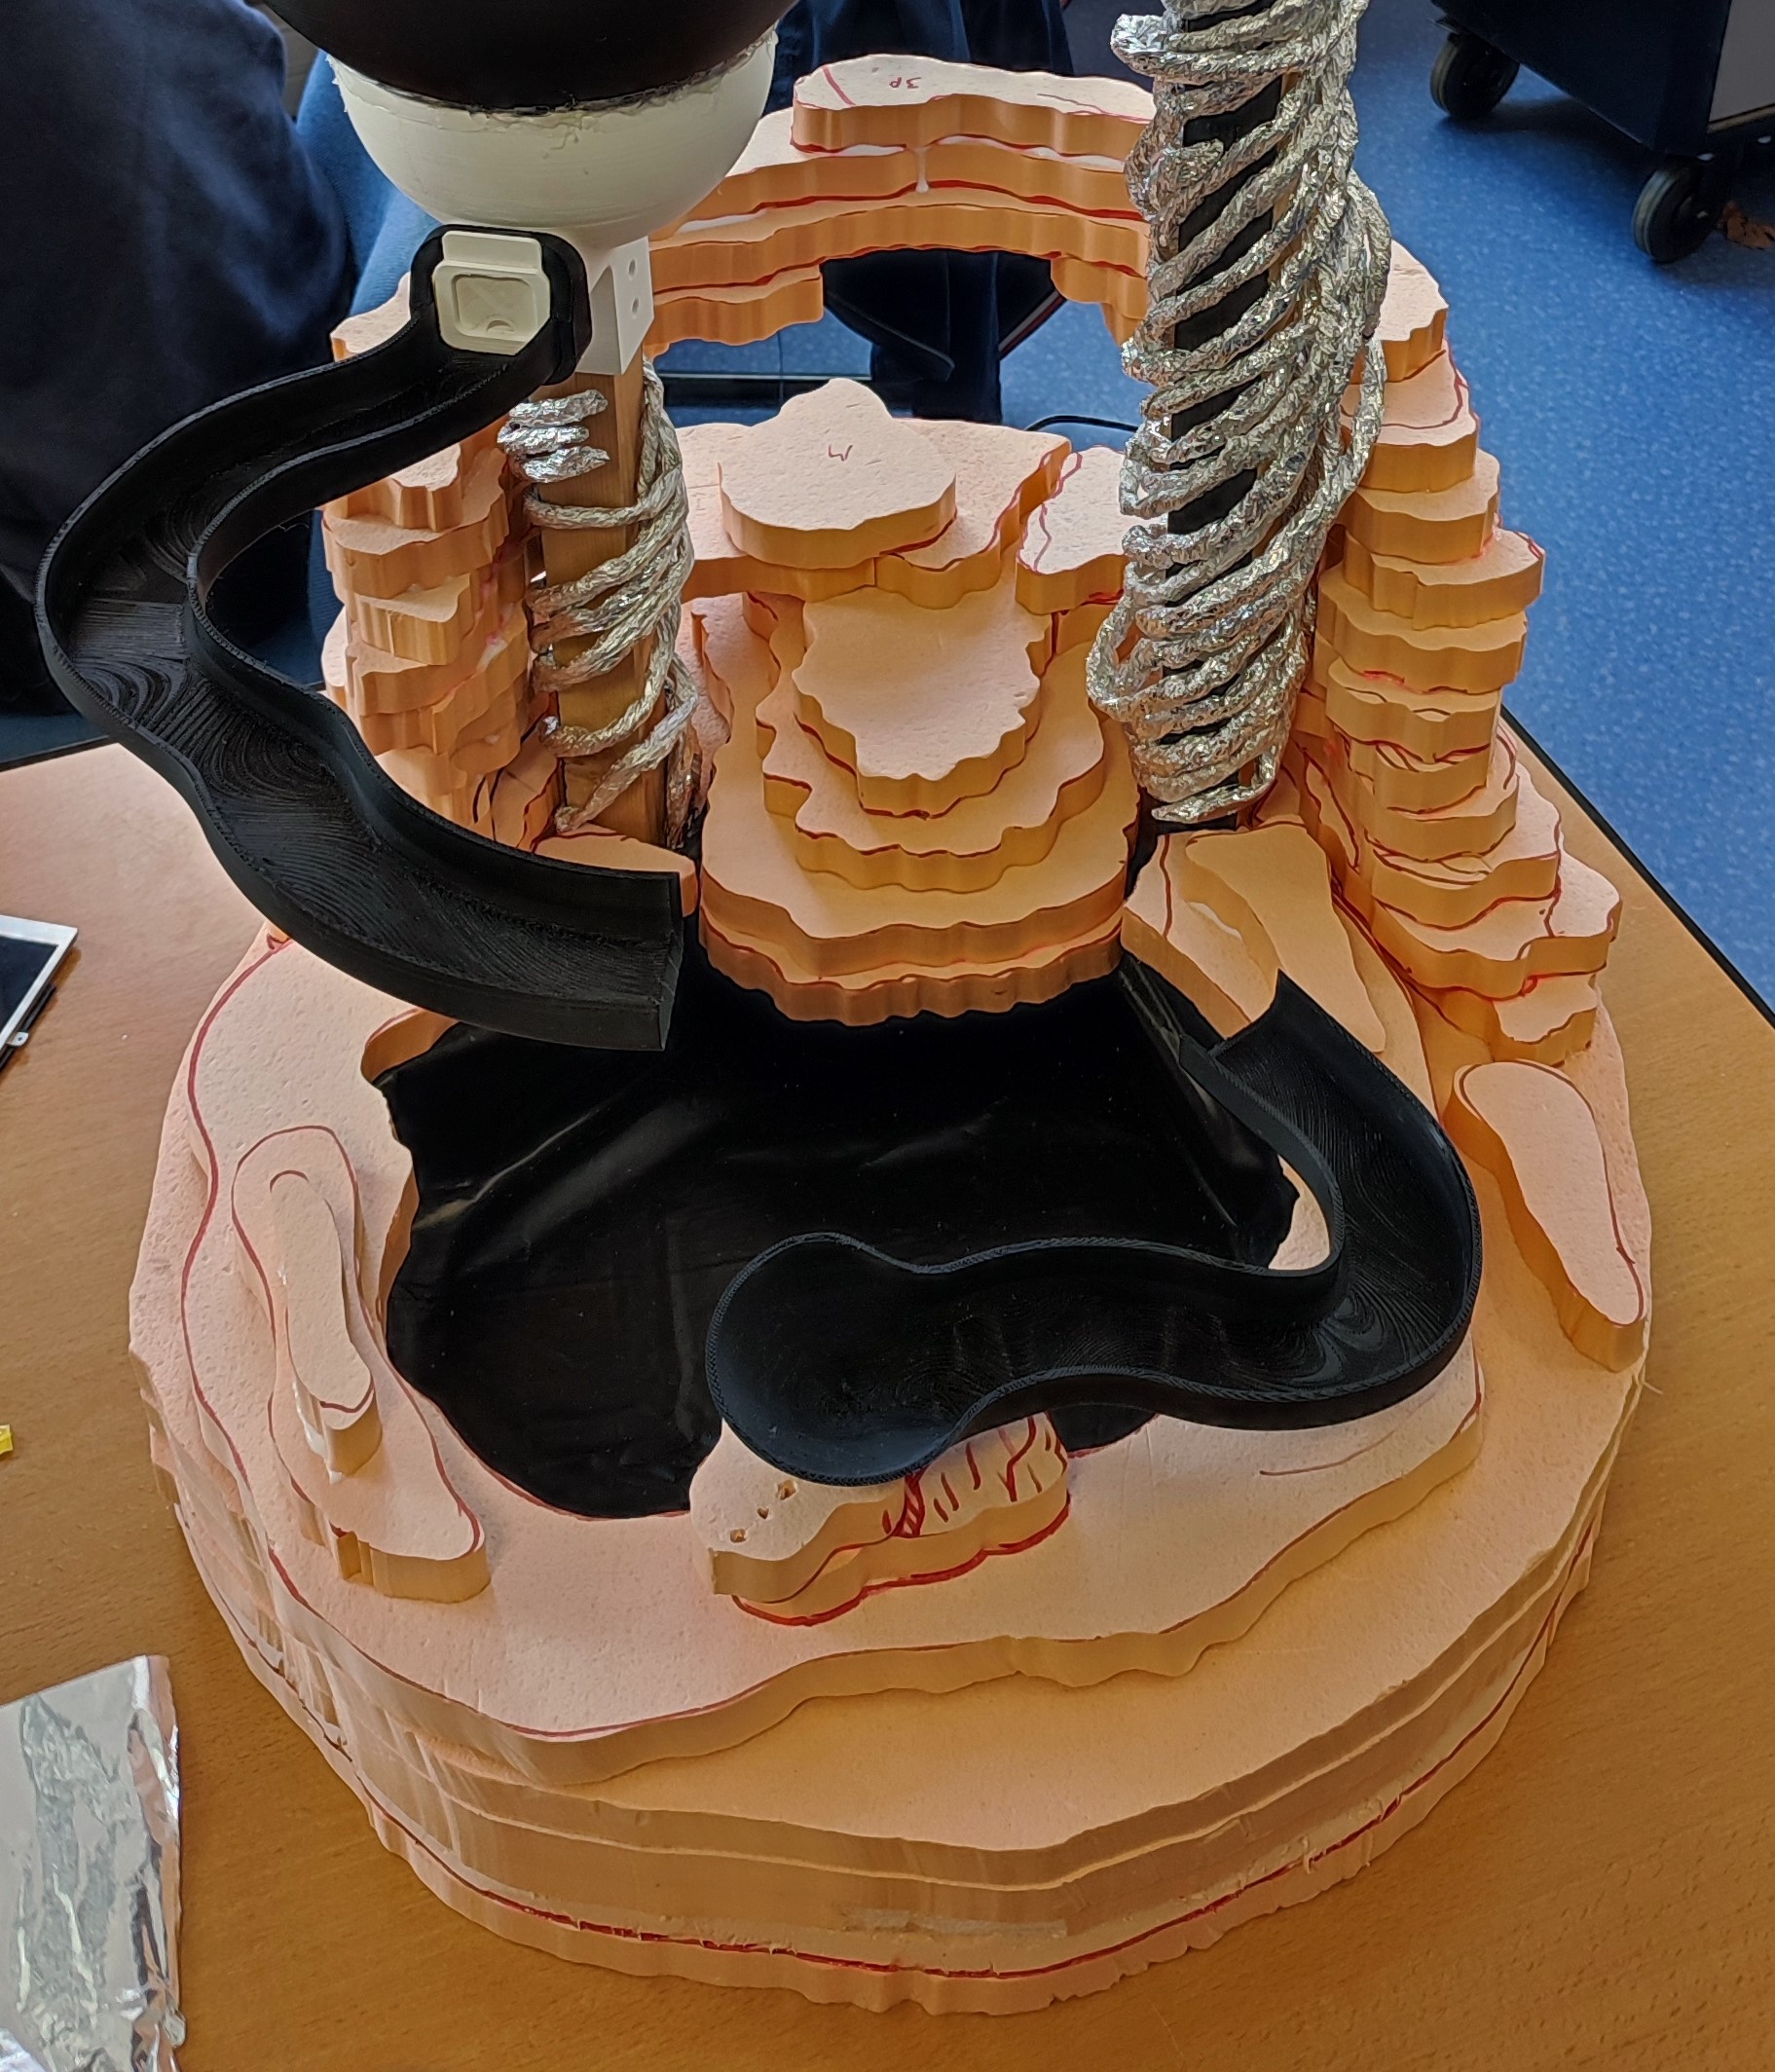
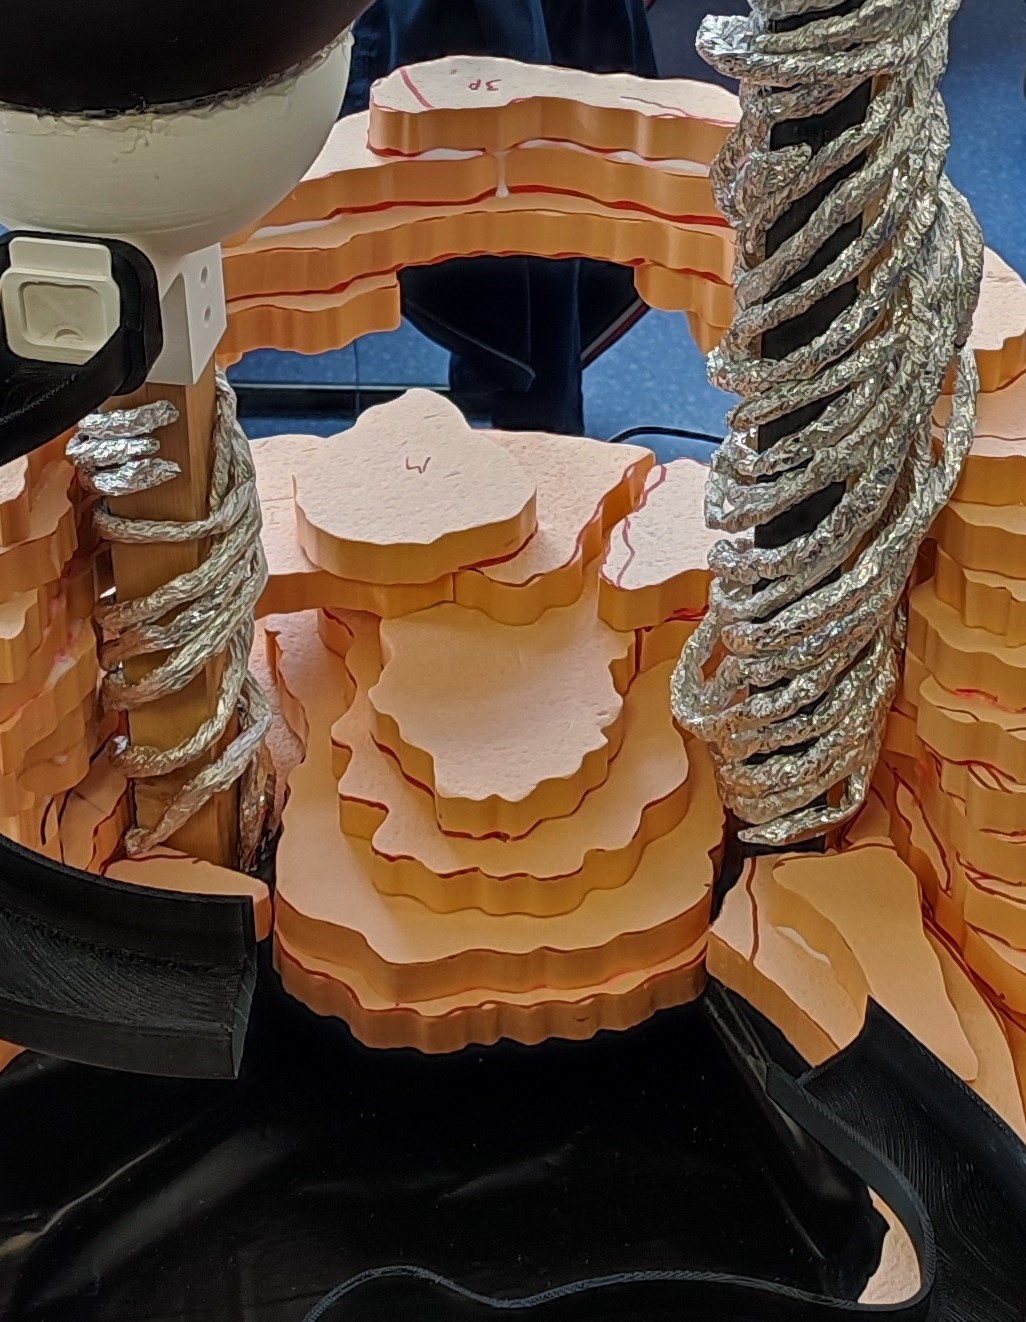
Une fois cela réalisé, nous avons entrepris de construire toute la structure rocheuse en polystyrène extrudé.

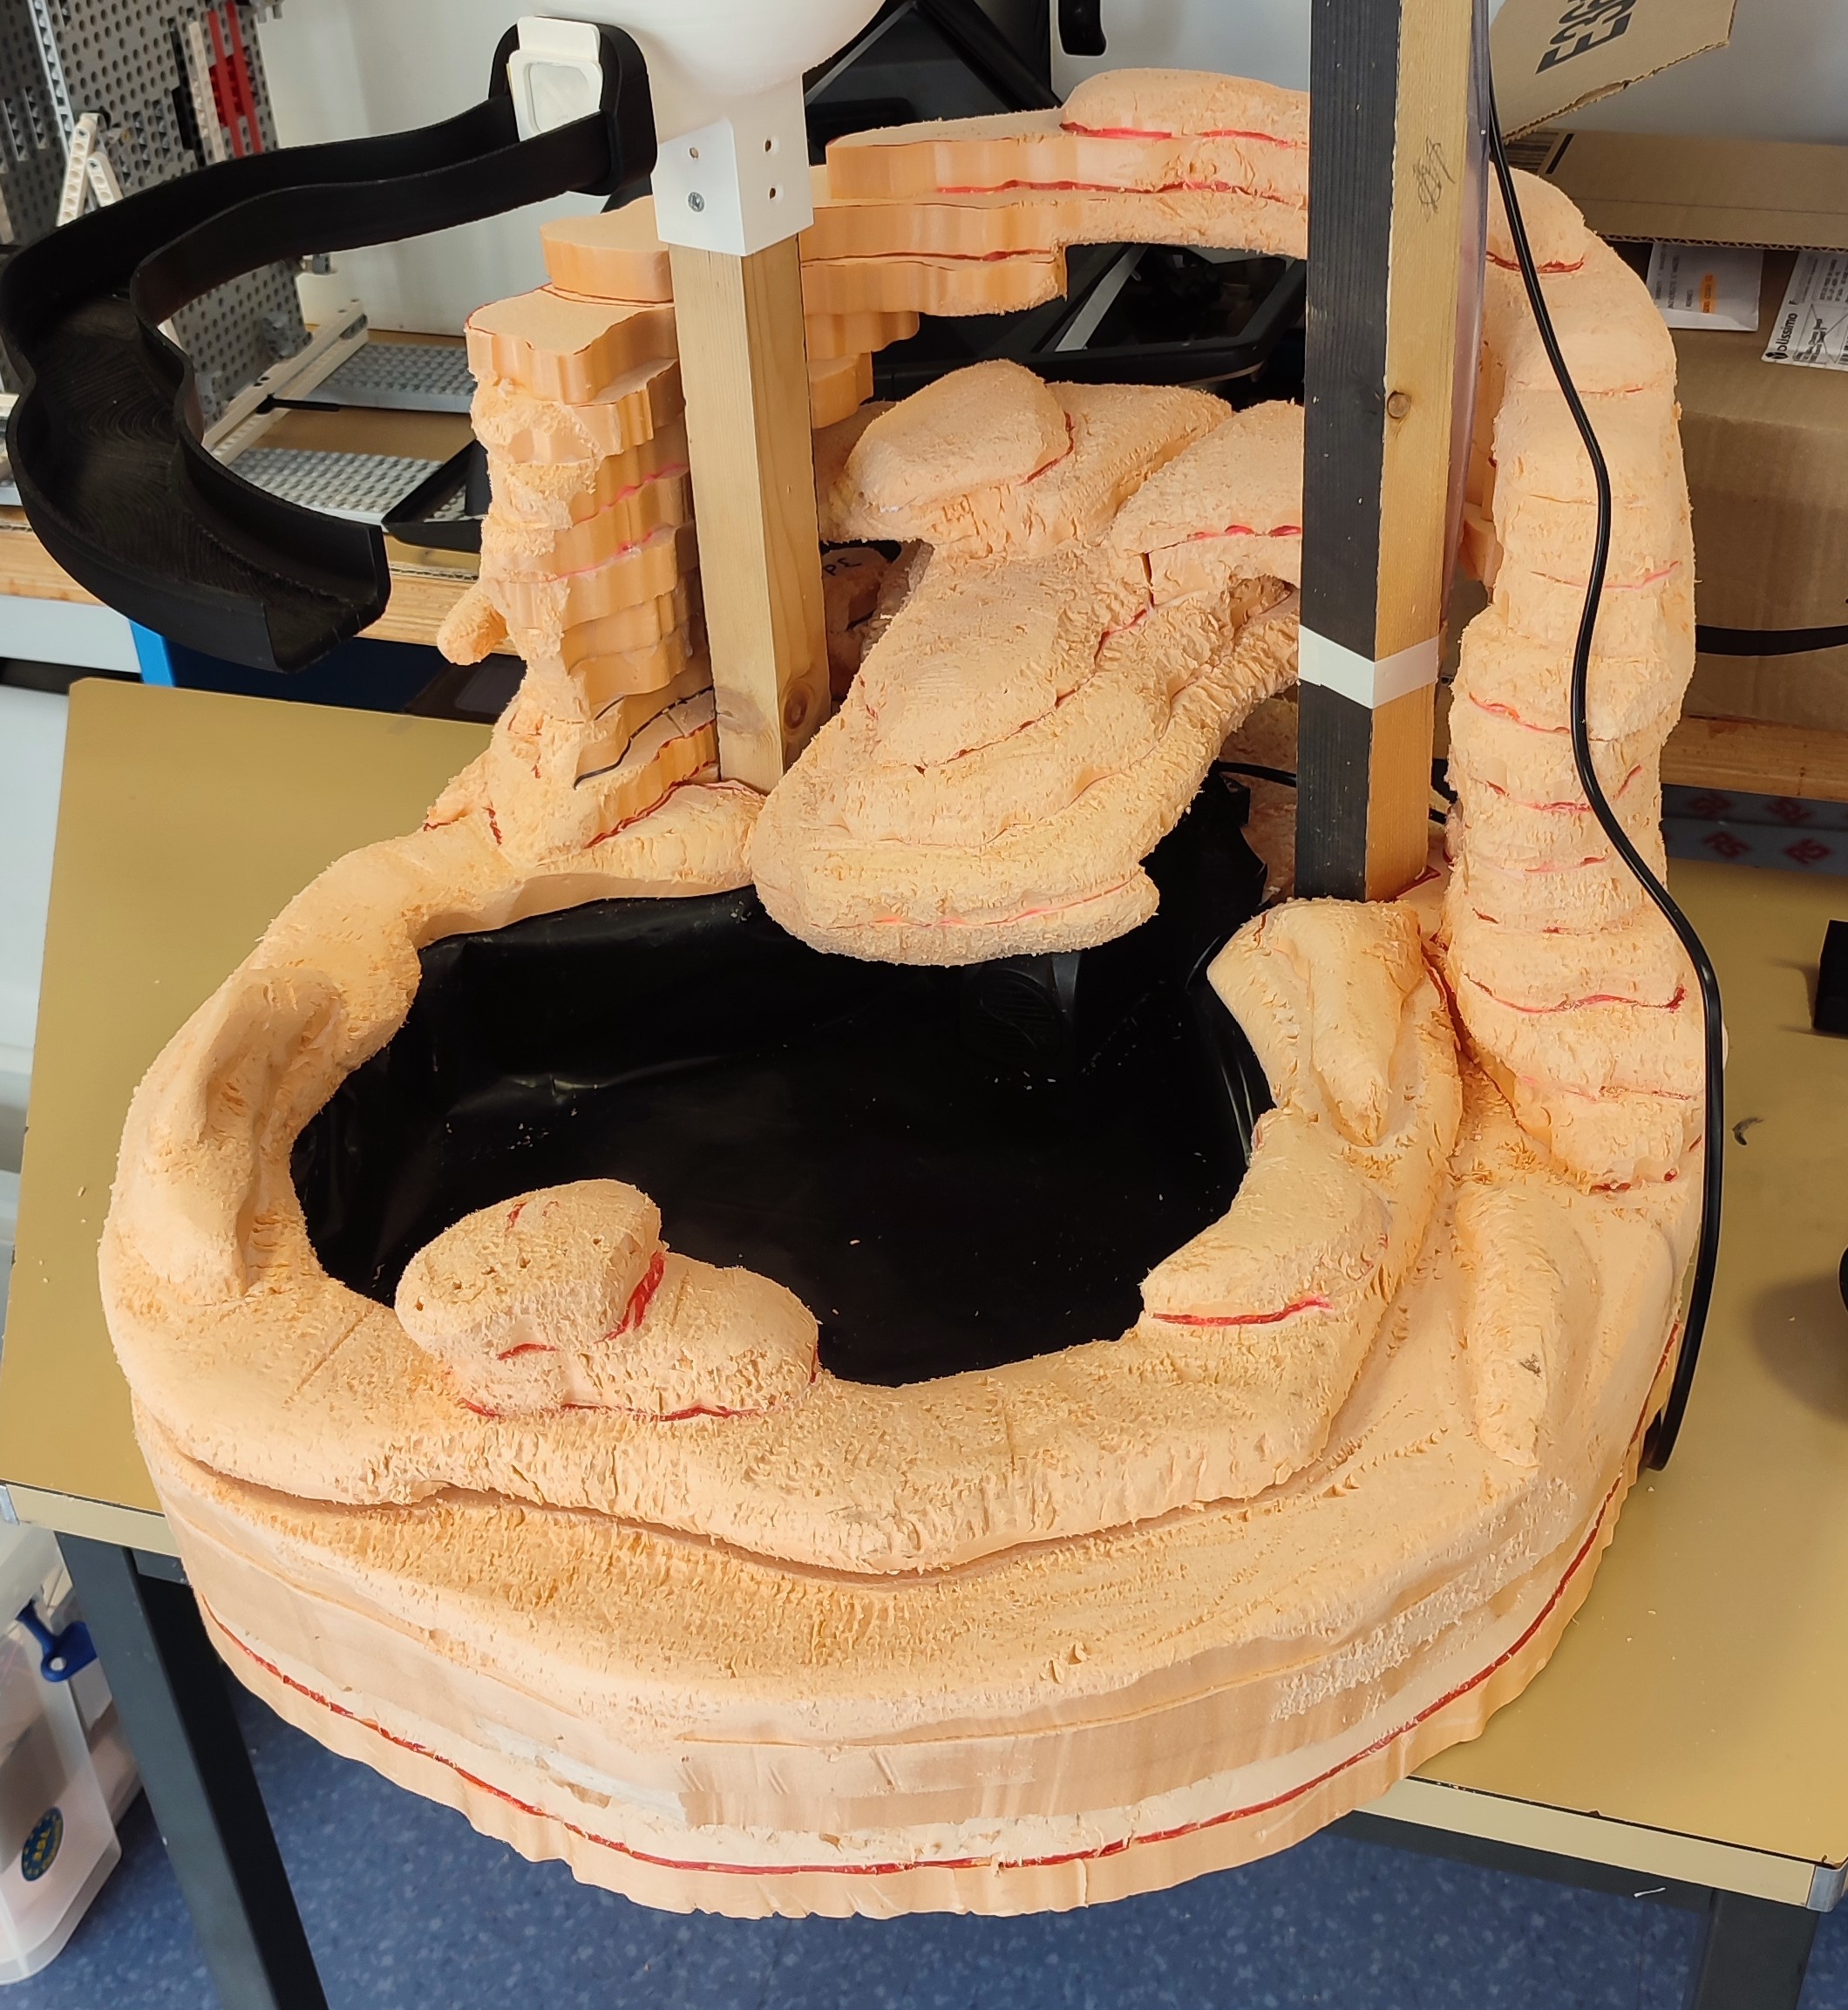
Pour ce faire, nous avons découpé le polystyrène à l’aide d’un fil chaud, en cherchant à lui donner une forme aussi naturelle que possible pour imiter une roche. Une fois toutes les pièces de polystyrène découpées, nous les avons collées ensemble autour de la base en bois. Nous avons ajouté une partie amovible au-dessus de la pompe pour permettre un contrôle en cas de problème.

Pour donner un aspect plus réaliste à la roche, nous avons décidé de poncer toute la structure avec une lime à bois et du papier abrasif. Cette tâche a été longue et fastidieuse, mais le résultat en valait la peine.

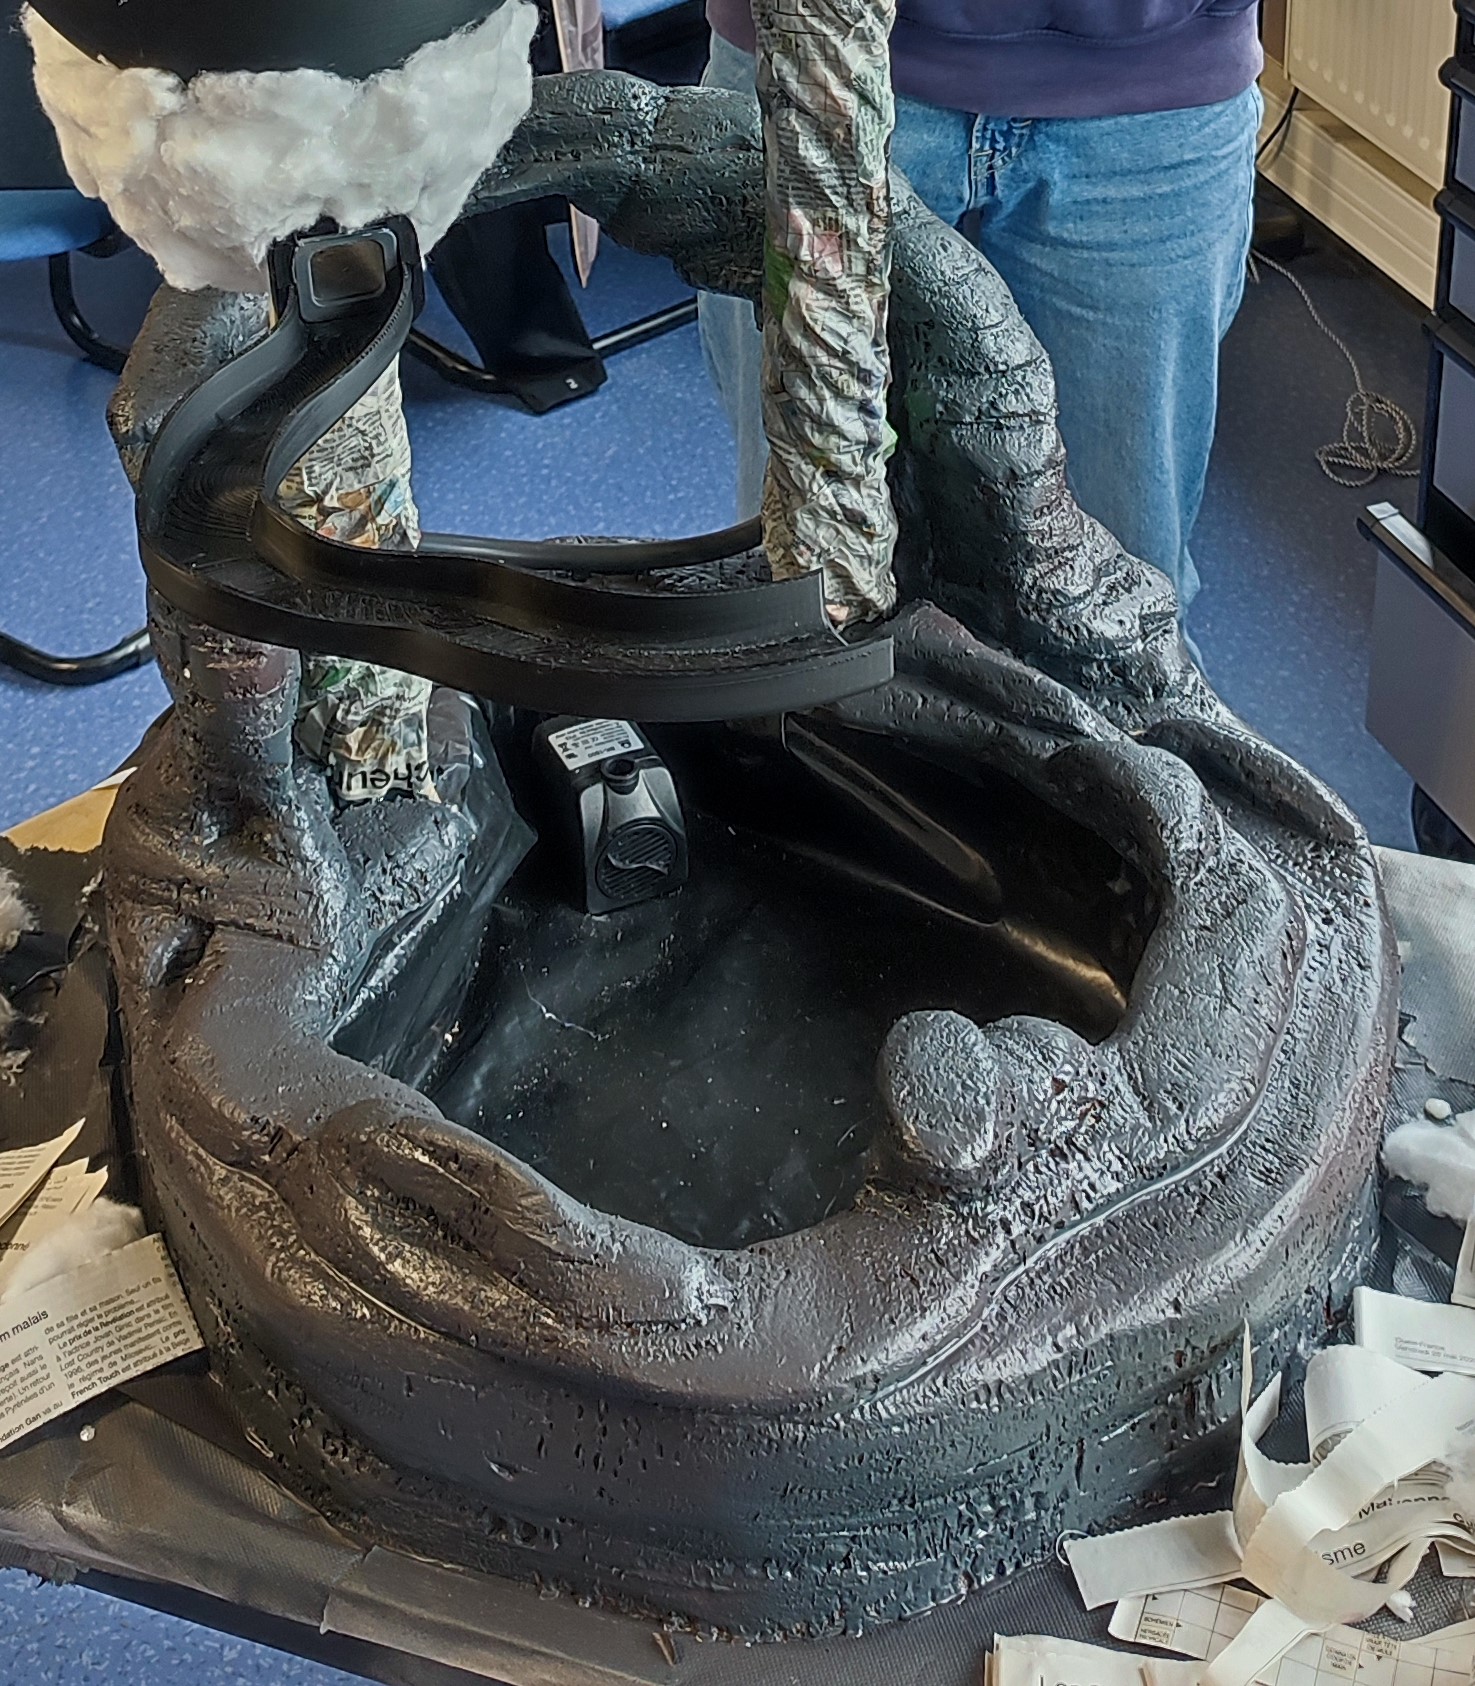
Ensuite, nous avons appliqué une sous-couche de colle à bois sur toute la structure en polystyrène pour éviter les épluchures qui se détachent. Une fois sèche, nous avons pulvérisé de la peinture grise anthracite, obtenant un résultat supérieur à nos attentes.

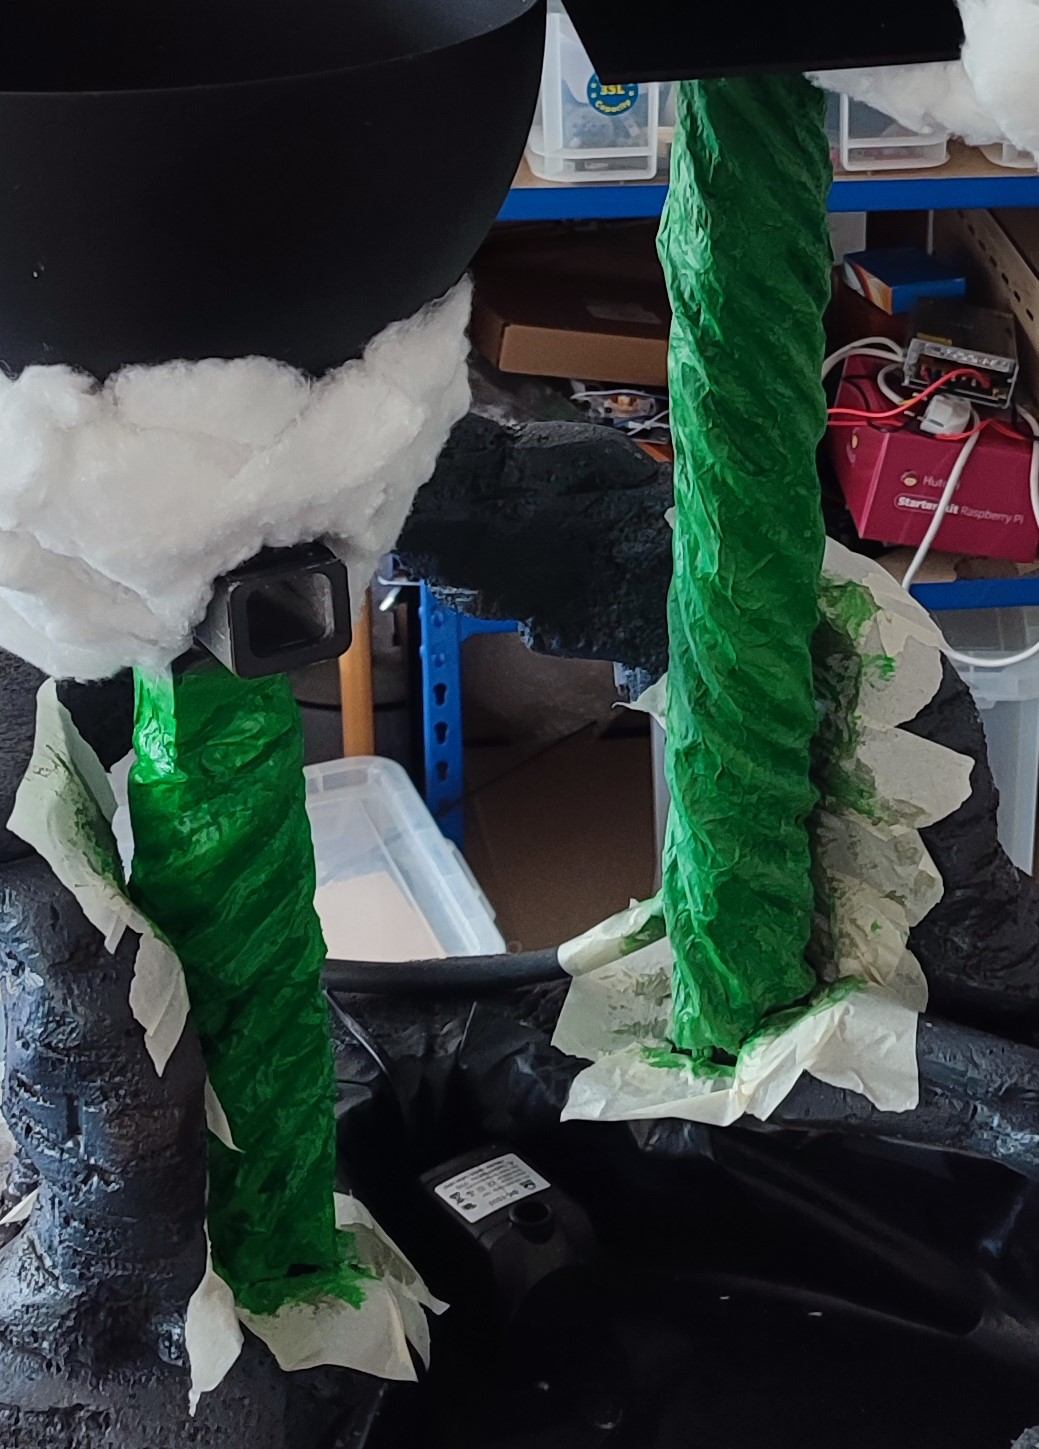
Dès que la peinture a séché, nous avons entouré les tasseaux en bois d’aluminium enroulé en bâtonnets. Cette étape permet de donner une texture de haricot et rester dans le thème, tout en cachant les tasseaux et le tube permettant de remonter l’eau jusqu’en haut. Une fois les bâtonnets d’aluminium fixés à la colle chaude, nous avons appliqué du papier mâché sur tout l’aluminium avec de la colle maison à base de farine et d’eau. Nous avons laissé sécher une journée entière avant d’appliquer diverses teintes de peinture verte.

Pour achever cette fontaine, il nous restait à créer des nuages en hauteur pour dissimuler au mieux les structures.

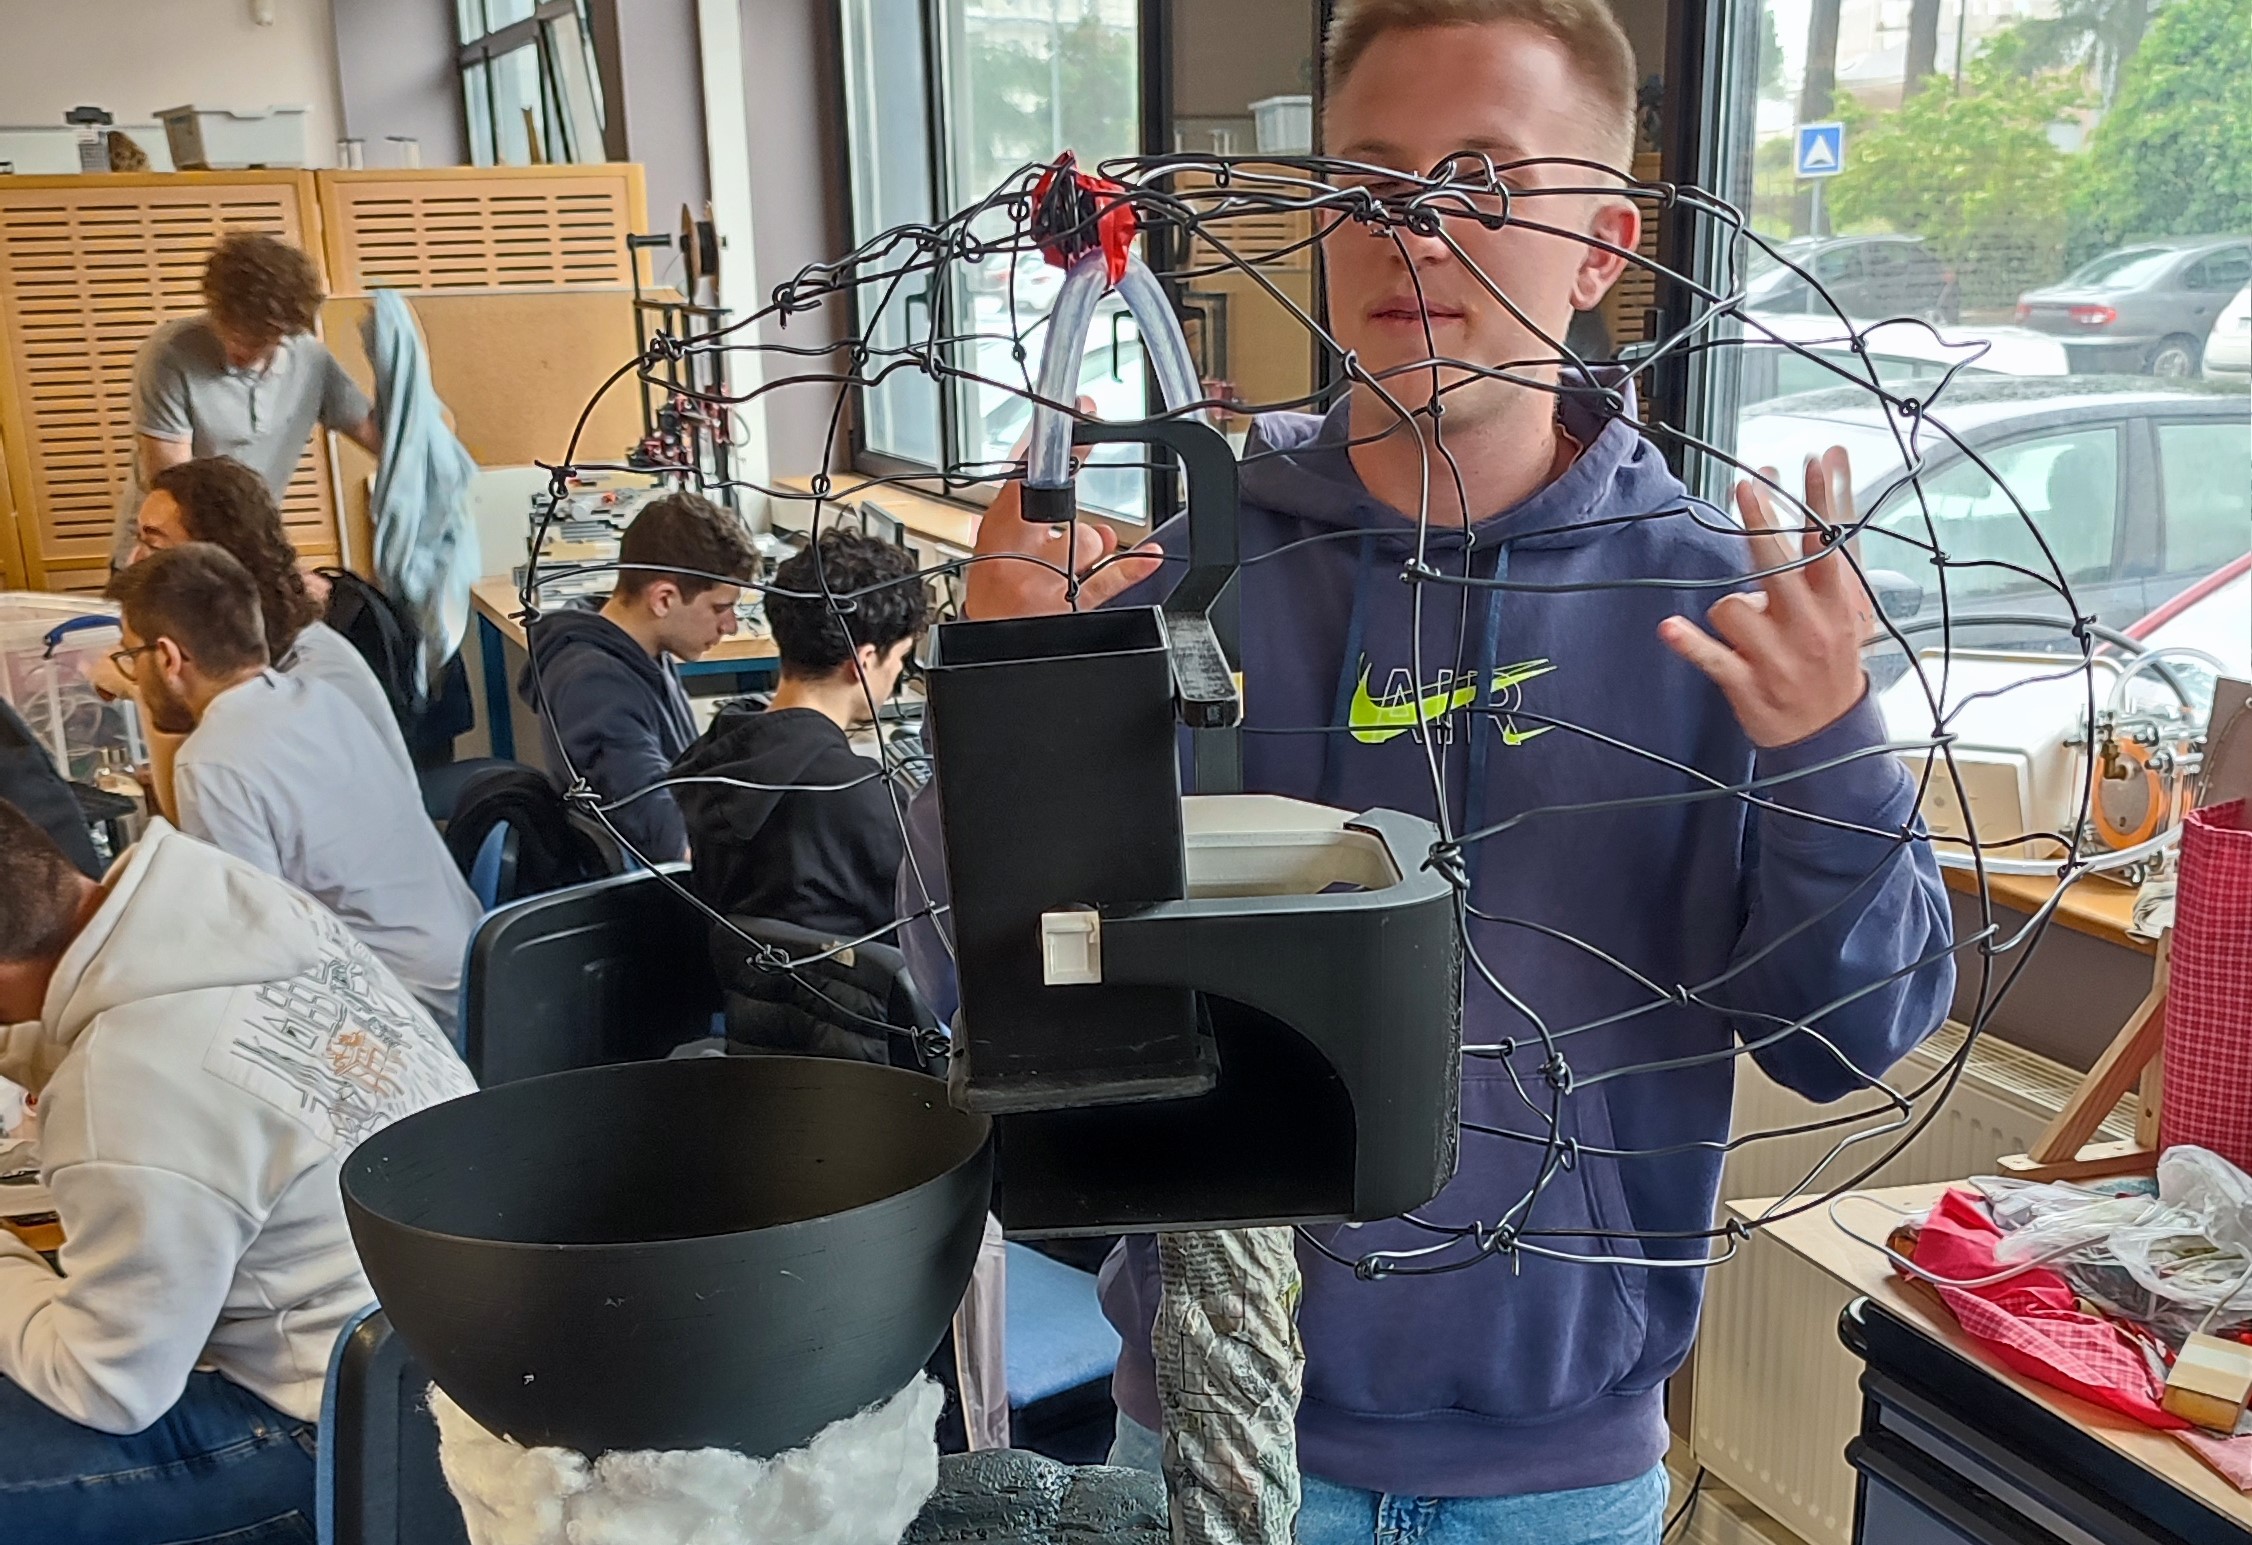
Pour ce faire, nous avons commencé par construire une armature métallique au sommet du grand tasseau en bois, afin de coller ensuite des morceaux de coton autour.

Cependant, nous avons surestimé la taille du nuage, ce qui nous a coûté beaucoup de temps à installer chaque petit morceau de coton un par un. Mais cet effort n’a pas été vain, car après plus de 100 heures de travail, une barque et un château imprimé en 3D, nous vous présentons “Jack et le seau magique”.

Pour conclure, ce projet nous a permis d’apprendre de nouvelles méthodes de travail et de construction, de faire face aux problèmes rencontrés et d’y réagir en conséquence. Bien que nous ayons passé plus de temps à réaliser la décoration qu’à travailler sur le système de basculement du seau, nous avons tout de même essayé de comprendre au mieux le fonctionnement mécanique de celui-ci.

Nous tenons à remercier notre tuteur de projet Monsieur Kachit pour l’aide apportée durant les heures de projet.

Merci de nous avoir lu !

LEFEBVRE Mathis, LUCAS Corentin et LOLLIER Valentin

ACCORDEUR DE GUITARE AUTOMATIQUE – PROJET PEIP2A

Bienvenue à toutes et tous sur le blog du projet d’accordeur de guitare Automatique !

Ce projet s’adresse à tous les passionnés de musique et plus particulièrement d’instruments à cordes ! En effet, les cordes de nos instruments ont une fâcheuse tendance à se détendre modifiant ainsi le son de nos instruments préférés (guitare, basse, ukulele, etc…). L’accordage est donc une compétence essentielle pour tout bon musicien.

Cependant, tout le monde n’a pas l’oreille absolue!

C’est ici que notre projet prend tout son sens. L’objectif est de rendre totalement automatique l’accordage d’une guitare. De la captation et l’analyse de fréquence jusqu’à l’action mécanique d’ajustement des cordes.

Premiers pas en terre inconnue…

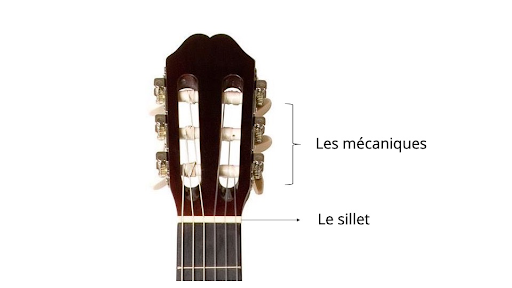
Les prémices de notre projet ont surtout été une recherche d’informations sur le fonctionnement du système d’accordage d’une guitare classique et les éléments qui le compose.

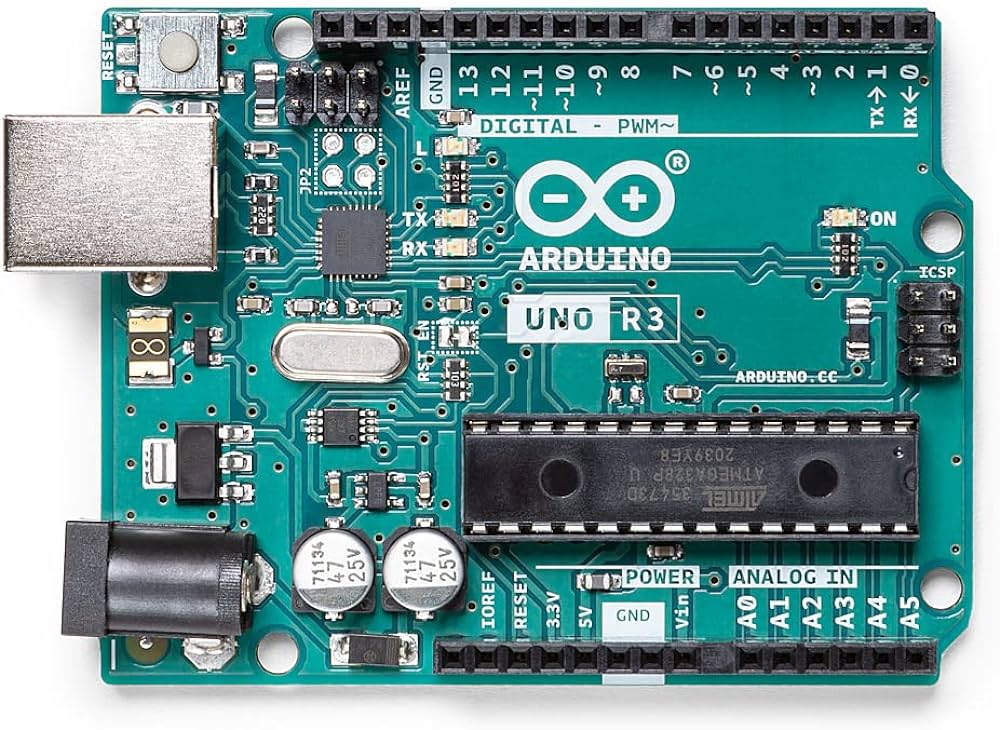
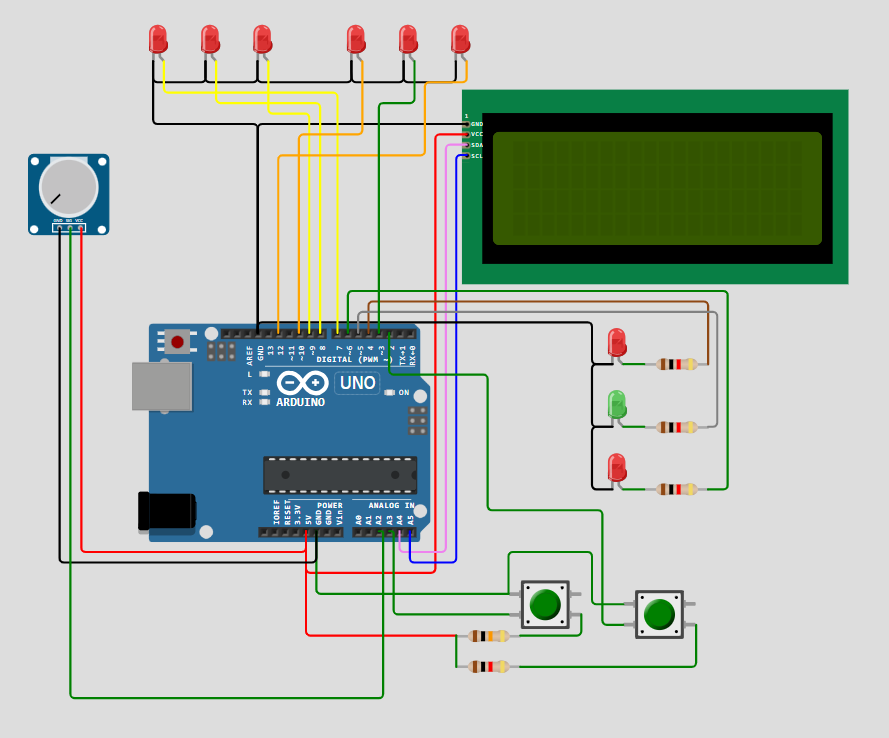
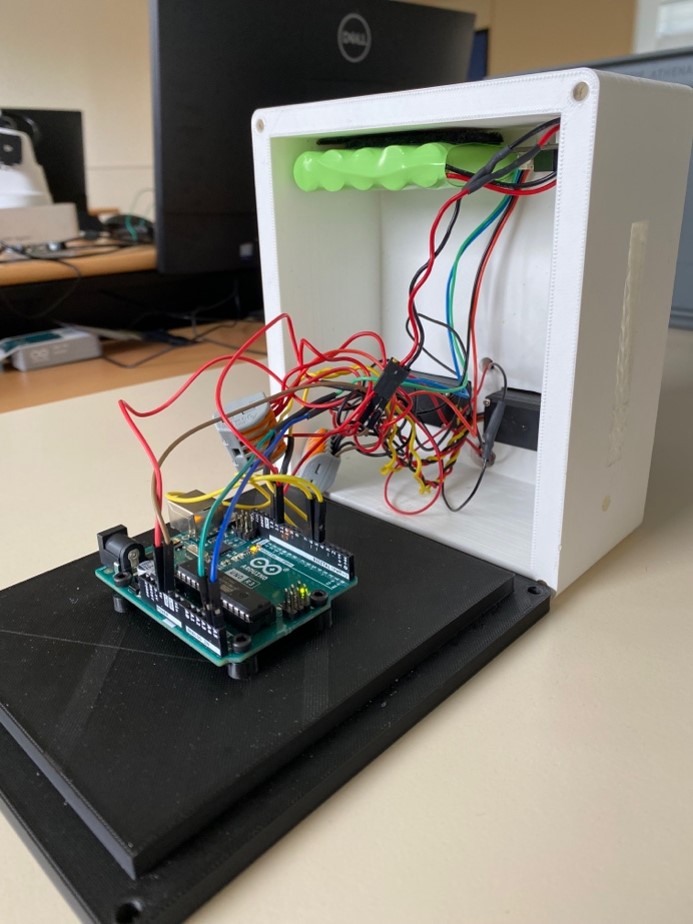
Nous avons aussi commencé à prendre en main le logiciel de programmation Arduino (un logiciel qu’aucun d’entre nous ne savait utiliser auparavant). Car nous n’étions pas seuls dans cette épopée, notre fidèle Arduino UNO serait là pour assurer toute la partie commande électronique du projet.

Notre projet fait appel à de nombreuses compétences dans des domaines aussi variés que le traitement du signal, l’analyse et la conception de systèmes mécaniques ou encore l’analyse de données. Nous avions pu aborder brièvement certaines de ces notions en cours cependant les appliquer dans un projet concret est une autre paire de manches. Nous avons donc décidé de décomposer les tâches de notre projet afin d’avoir un plan d’attaque!

Partie analyse fréquentielle

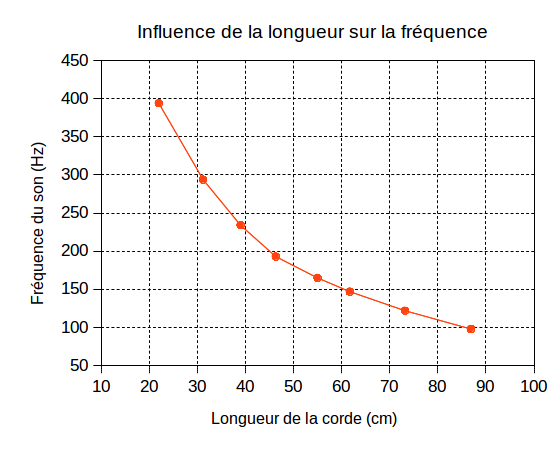
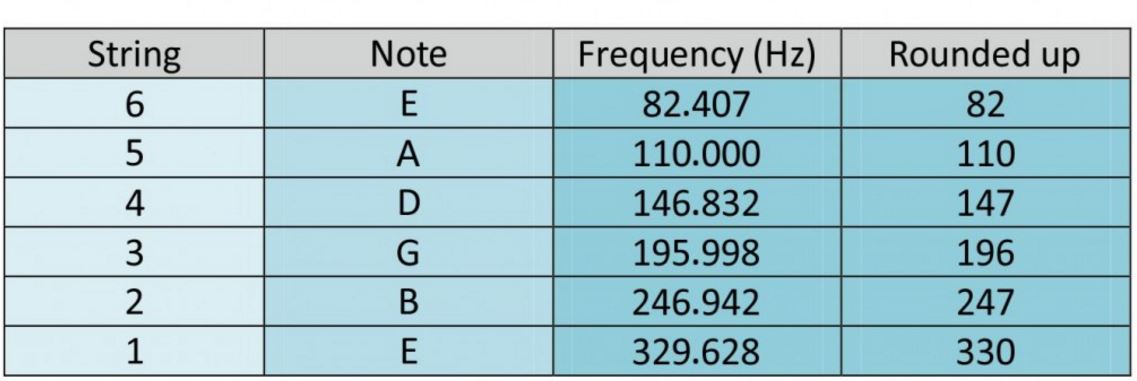
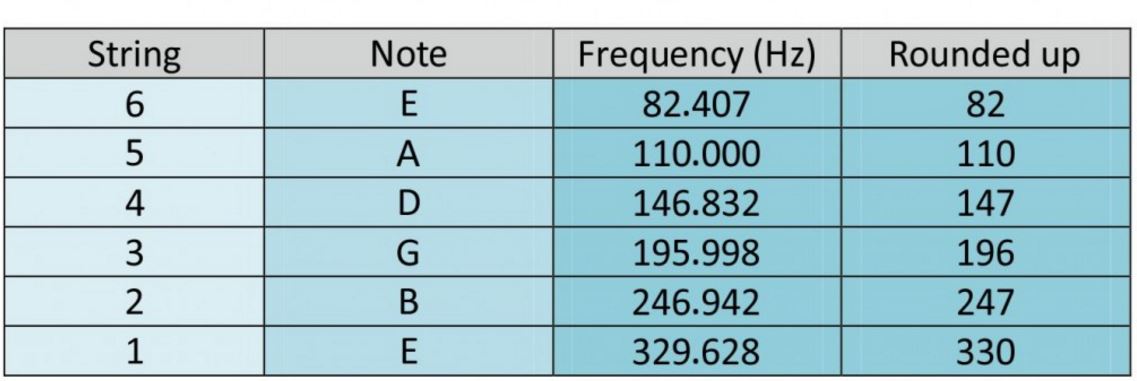
La musique et tous les sons existants se traduisent physiquement par des fréquences. Dans notre projet il est donc important de comprendre que chaque cordes/notes est associée à une fréquence distincte.

https://2.bp.blogspot.com/-p5dtCeP6Q4w/WLF8Ncy9iTI/AAAAAAAAGJo/rmRC4Q4YClc8SqNgeJNxupM9PQCnddrtgCK4B/s1600/Guitar%2BStrings%2BFrequency%2BChart.JPG

Bien que fièrement armé de nos bagages théoriques acquis en cours de mathématiques du signal, la partie analyse fréquentielle ne fut pas de tout repos. Nous avons essuyé plusieurs échecs de codes et de techniques de traitement de signal les unes après les autres : Transformée de Fourier, Fast Fourier Transformé, Zero Crossing

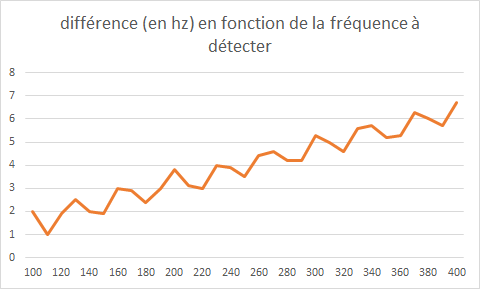
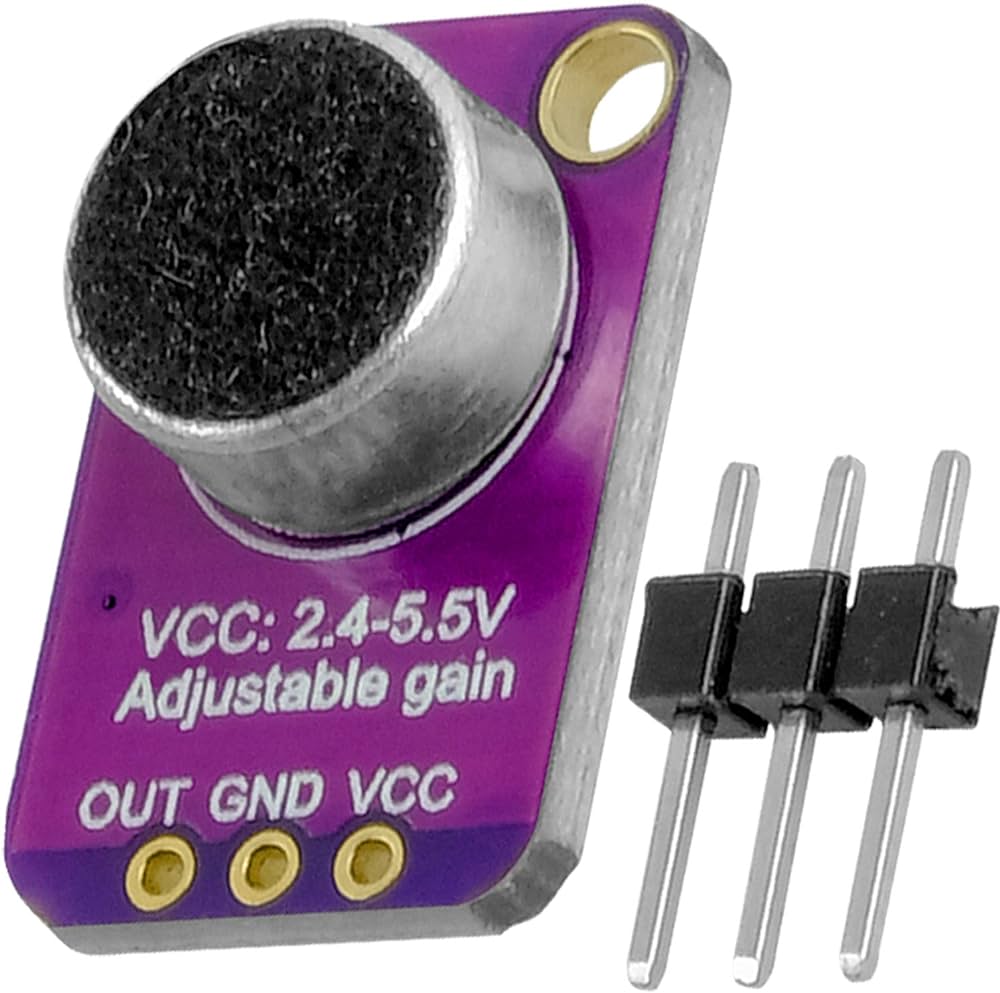
Notre code final est principalement basé sur une technique d’Autocorrélation auquel nous avons ajouté de nombreux seuils et intervalles afin d’éviter les valeurs erronées que le programme pourrait capter par erreur. En effet, même avec un code de captation optimal, plusieurs éléments parasites peuvent fausser les résultats et les valeurs acquis par notre fidèle micro Amplificateur MAX 4466!

Partie Affichage et Architecture

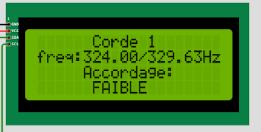
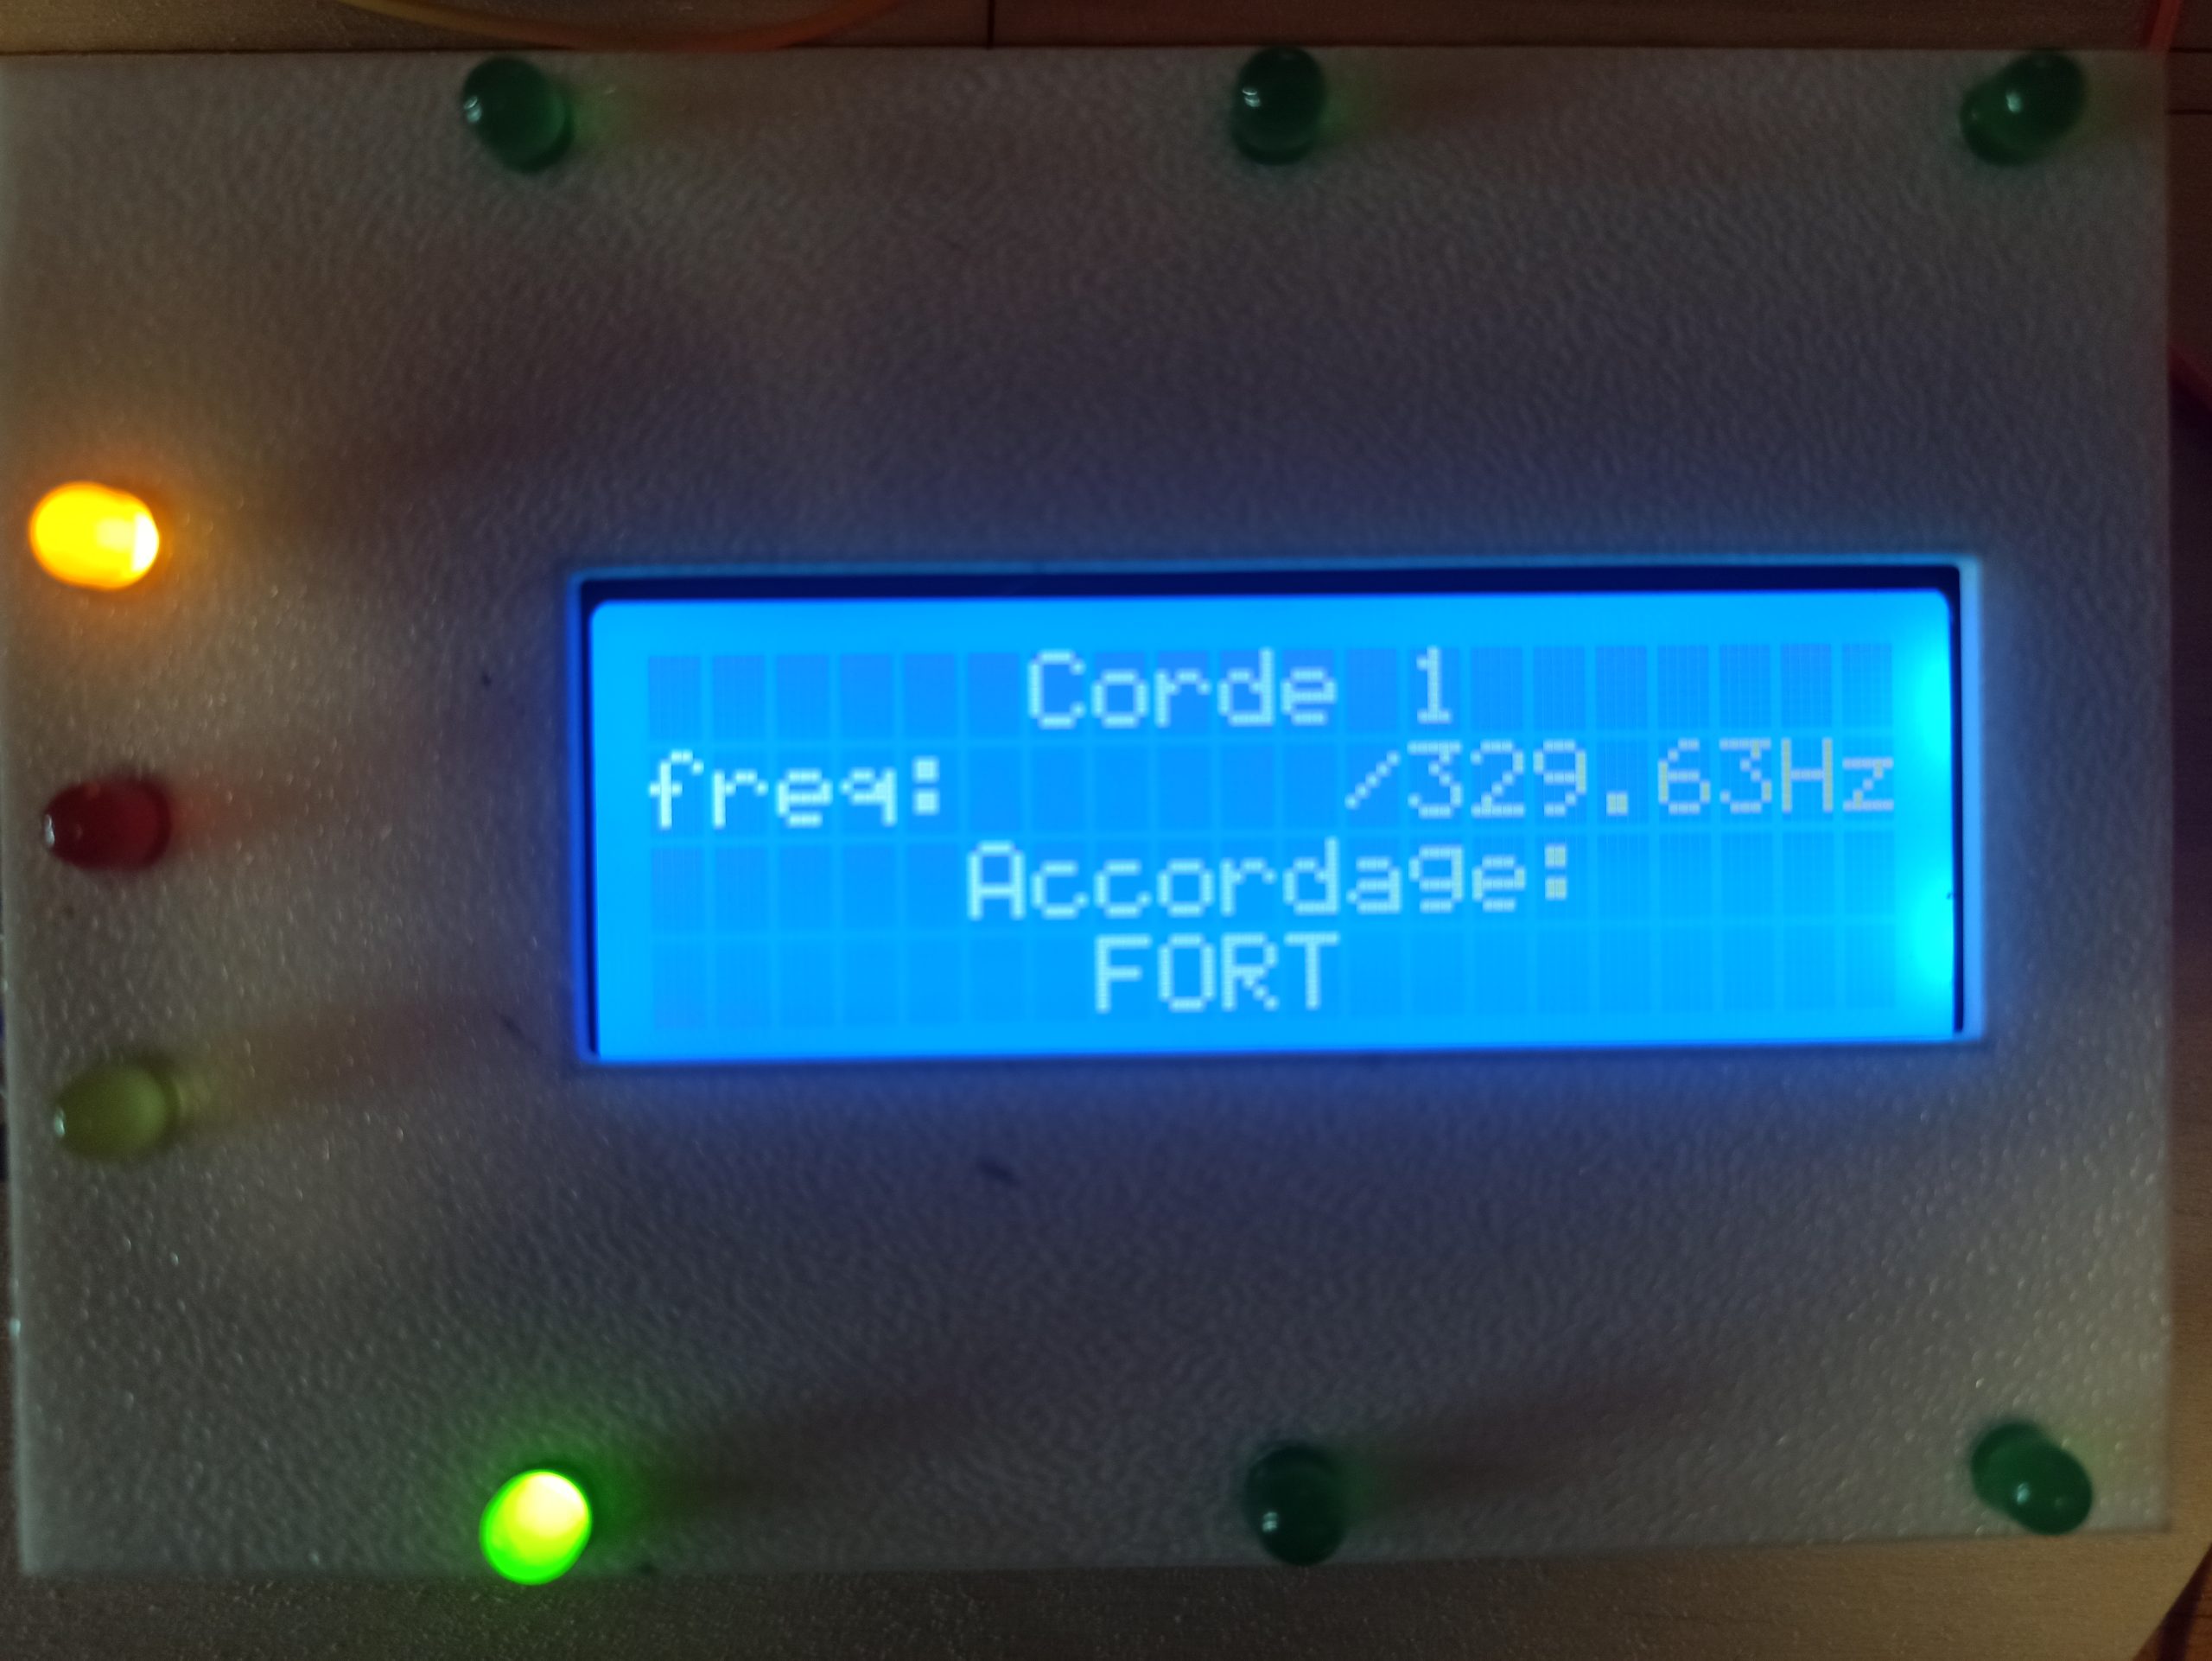
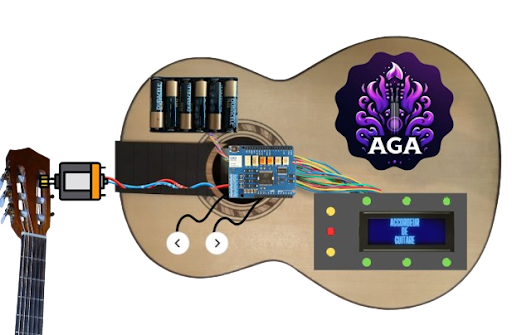
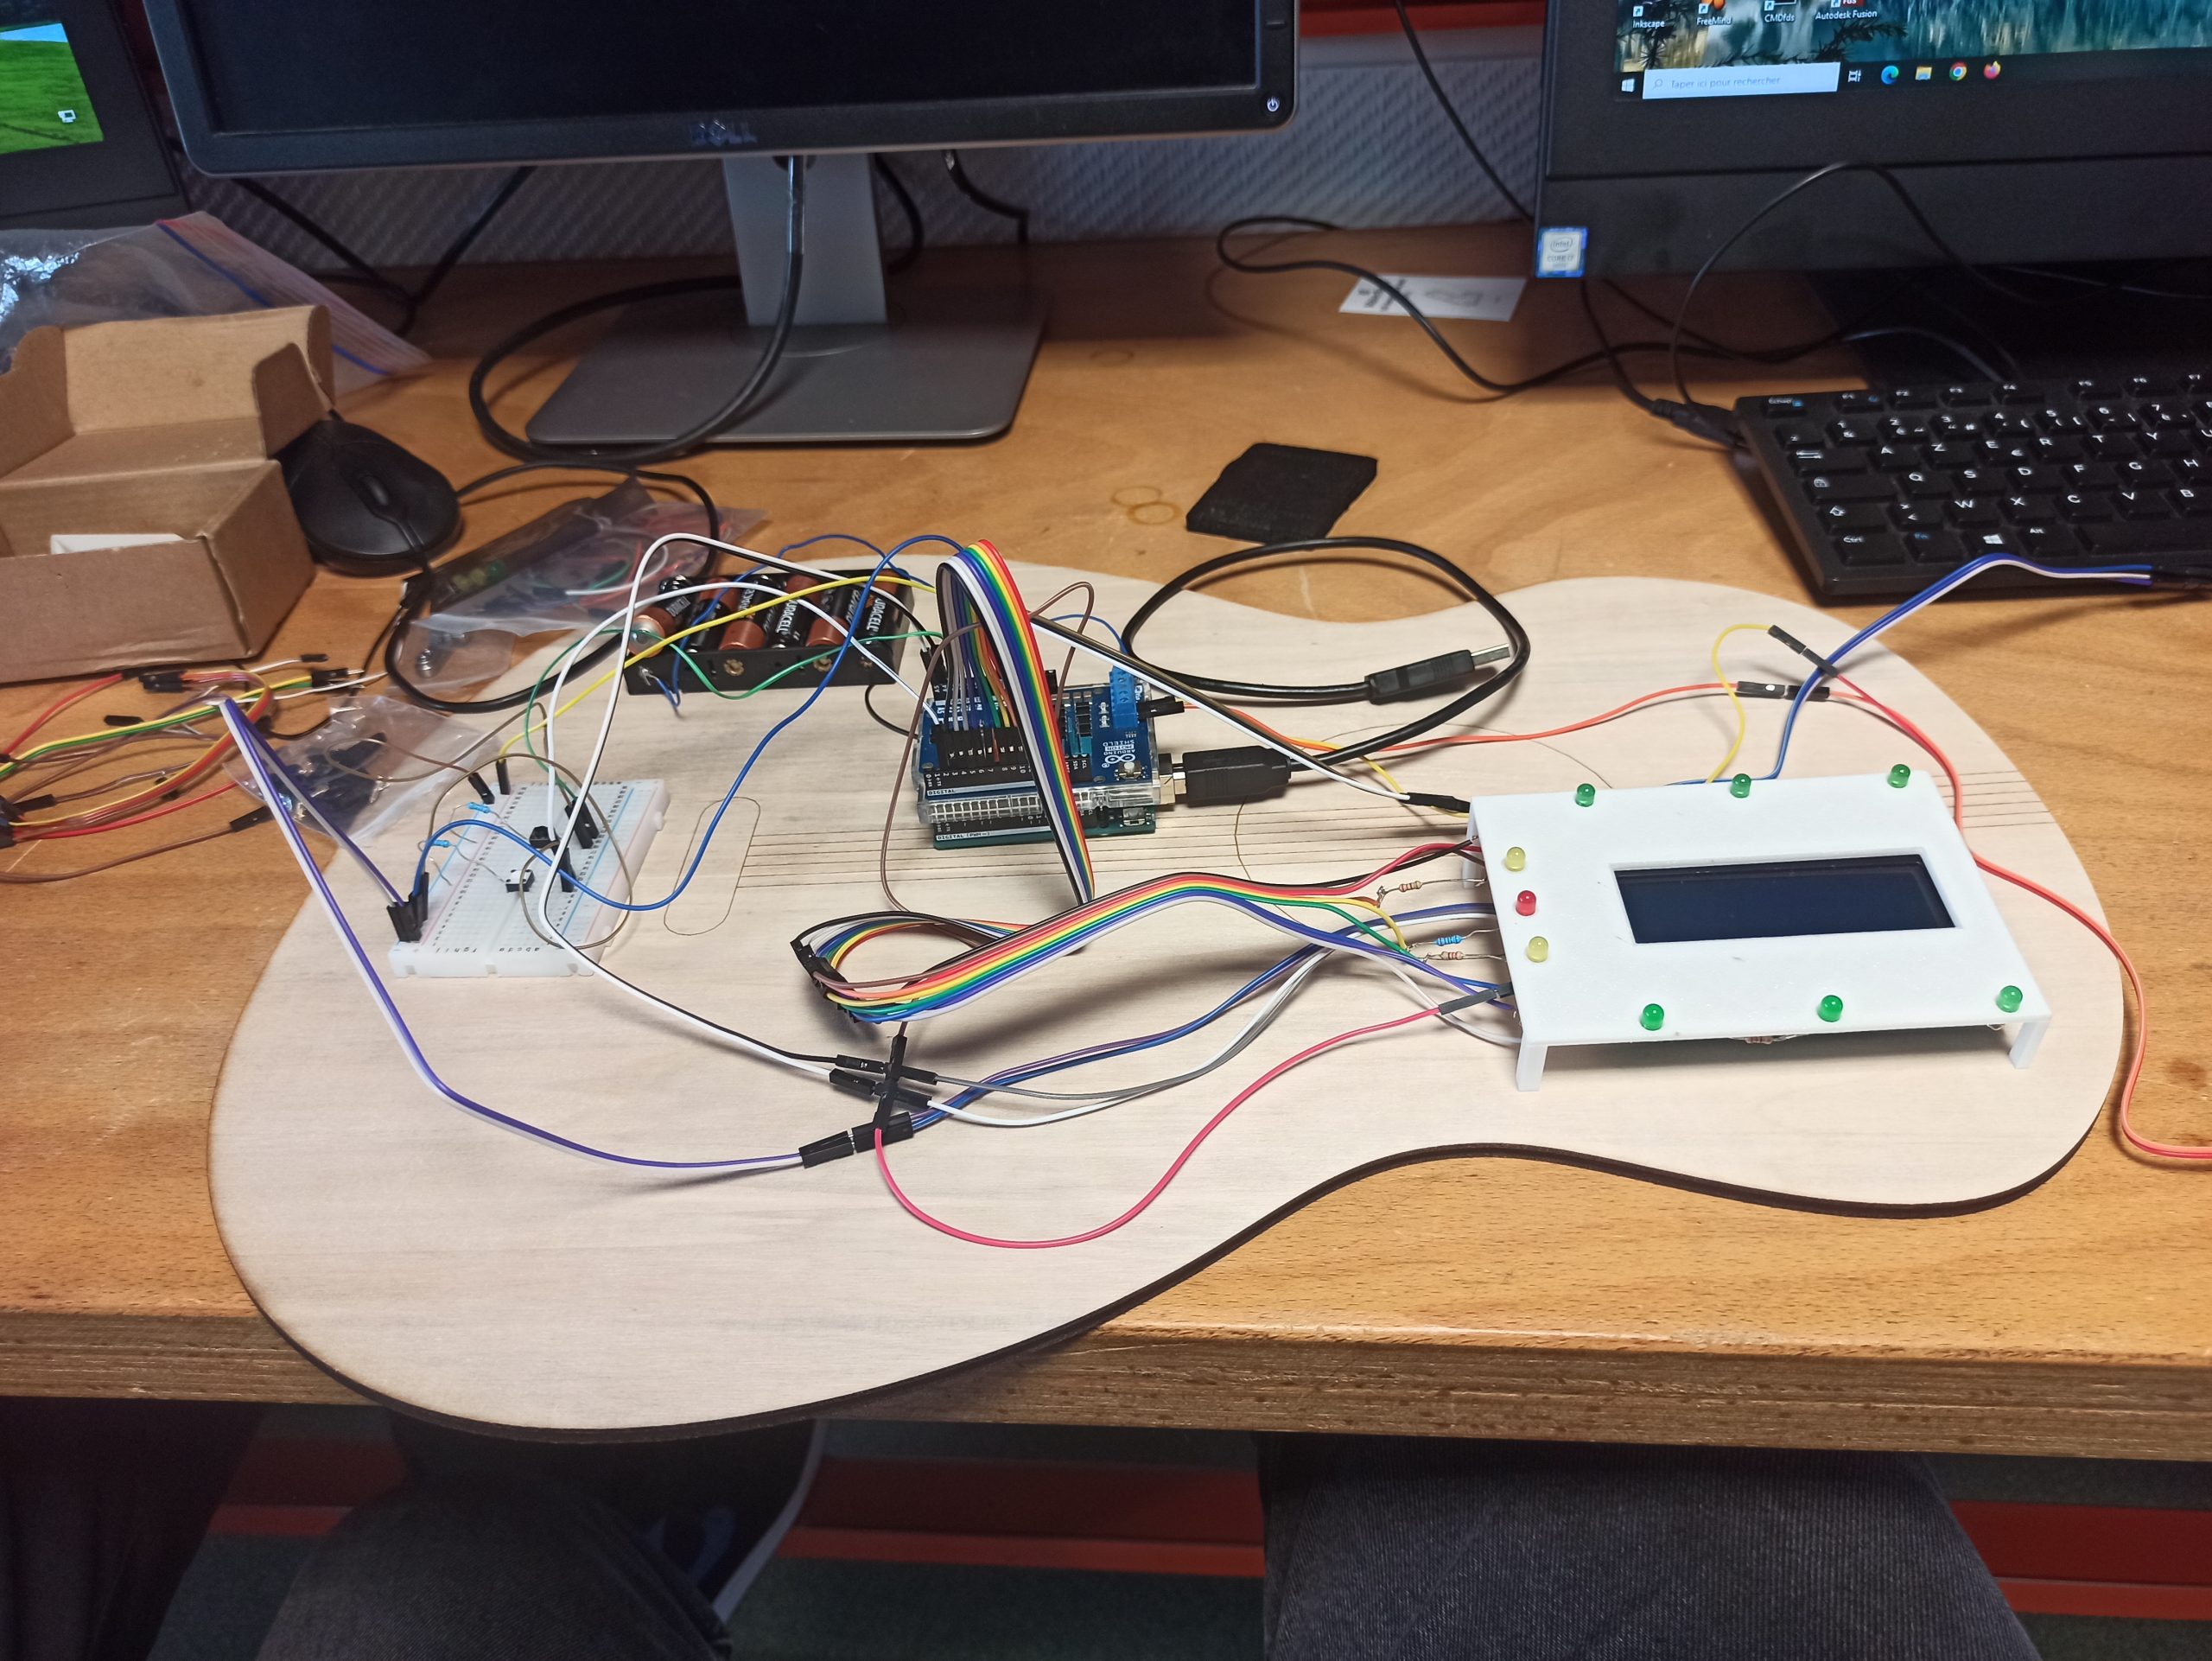
Après avoir terminé la partie d’analyse fréquentielle, il fallait maintenant concevoir une architecture permettant à la machine de transmettre ses résultats avec l’utilisateur. Nous avons opté pour une interface simple d’affichage sur un LCD I2C 4*16.

Afin de compléter l’architecture de notre accordeur, nous avons ajouté 6 leds indiquant la corde que nous souhaitons accorder ainsi que 2 boutons pressoirs afin de sélectionner celle-ci. (A tout cet ensemble viennent s’ajouter 3 leds de différentes couleurs dont le but est de renseigner le niveau d’accordage (Trop accordé/OK/Pas assez accordé).

Partie mécanique

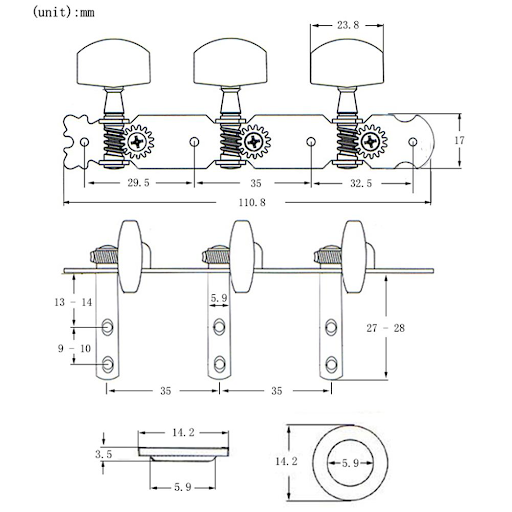
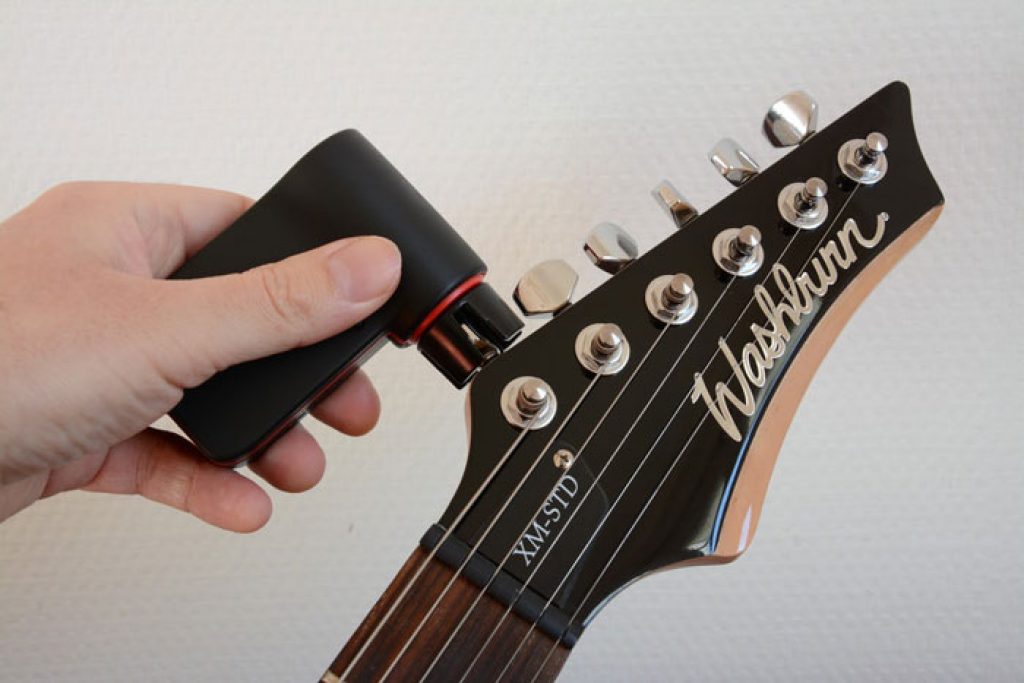
Après avoir accompli les premières étapes du projet, le prochain défi de notre périple fut donc la partie système mécanique/moteur ou comment faire tourner les chevilles de réglages de la guitare.

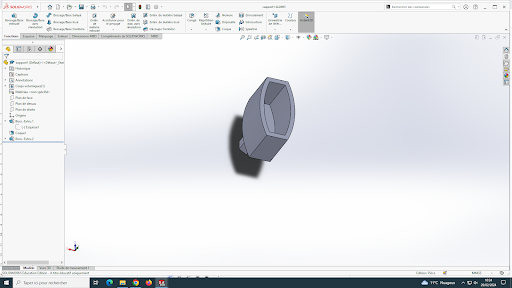
CAO support chevilles de réglages

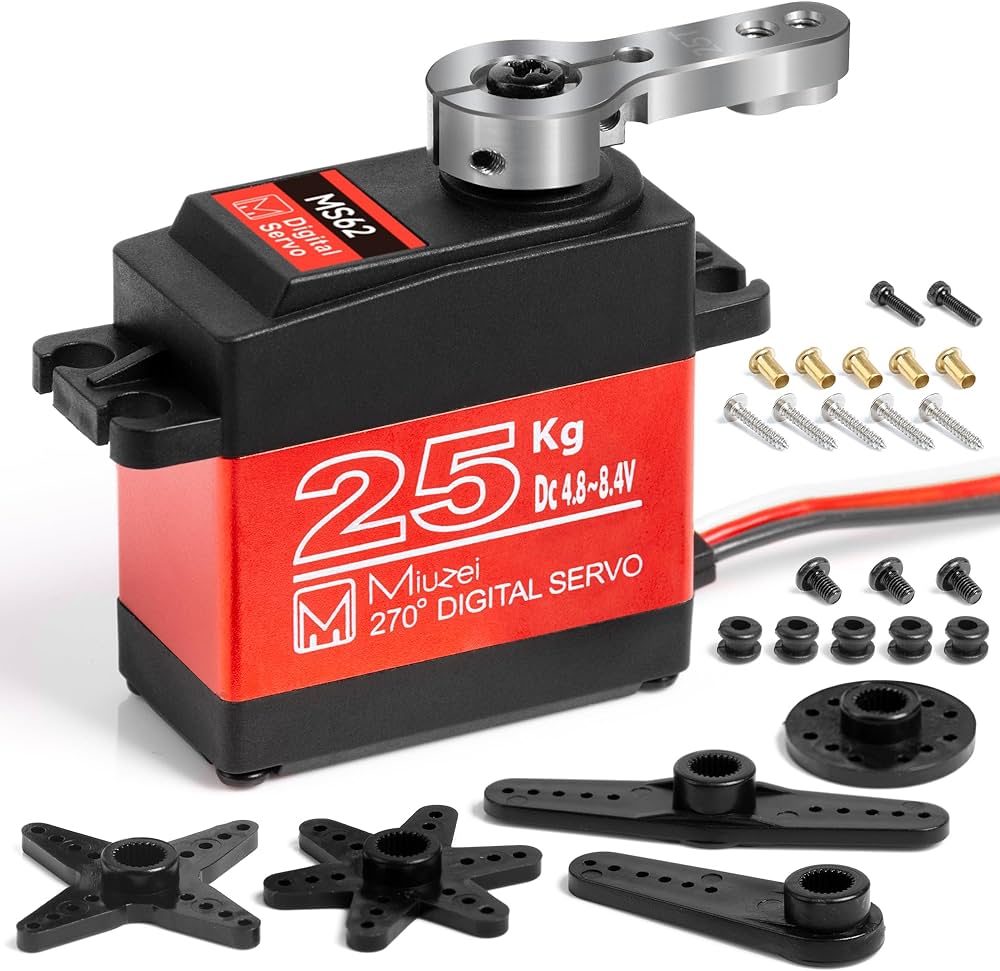
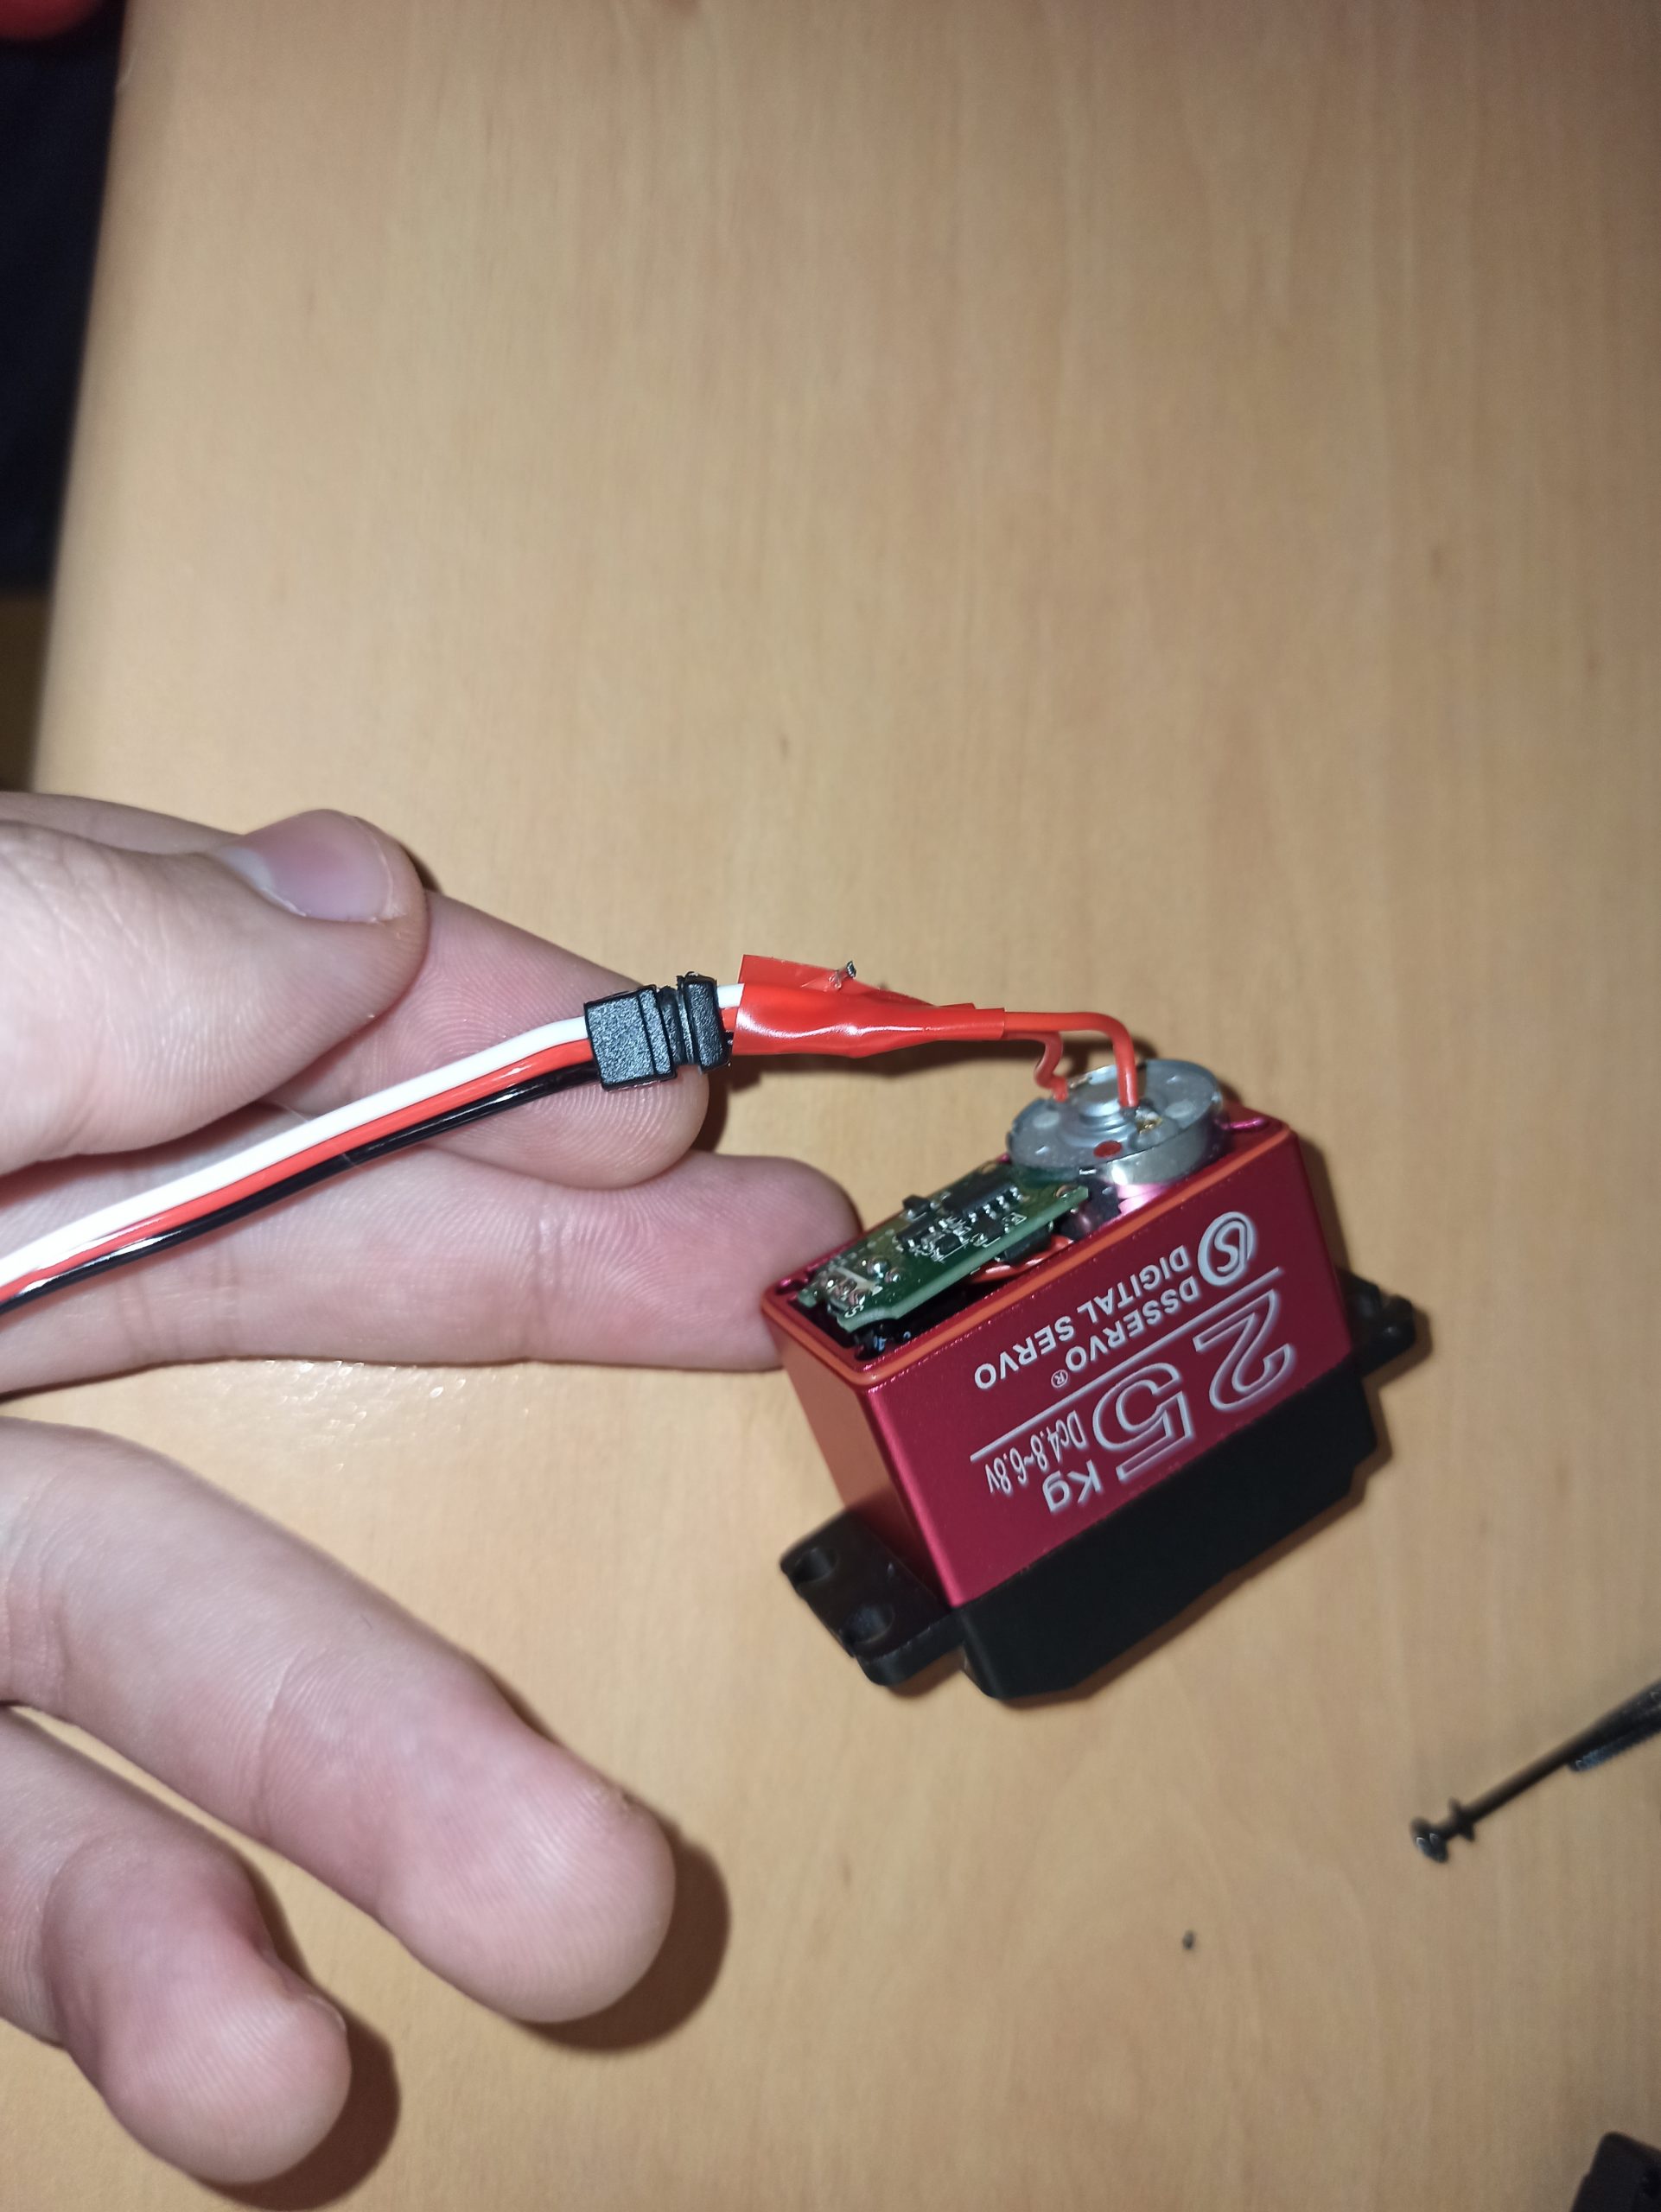
Le premier défi a été de modifier le fonctionnement du moteur à notre disposition. En effet, notre servo motor était un moteur de position. En d’autres termes, le moteur ne pouvait pas tourner à 360° et devait retourner à sa position initiale afin d’effectuer un nouveau serrage/desserrage.

Miuzei Servo Rc 25kg Servomoteur Digital Standard 180 Metal Waterproof Compatible avec Arduino Pour Voiture Rc 1/10 1/8 1/12 Bras Robot Modelisme Voilier

Avec beaucoup de courage et un peu de soudure, nous avons réussi à contourner les restrictions de positionnement de notre servo motor liés à sa carte électronique.

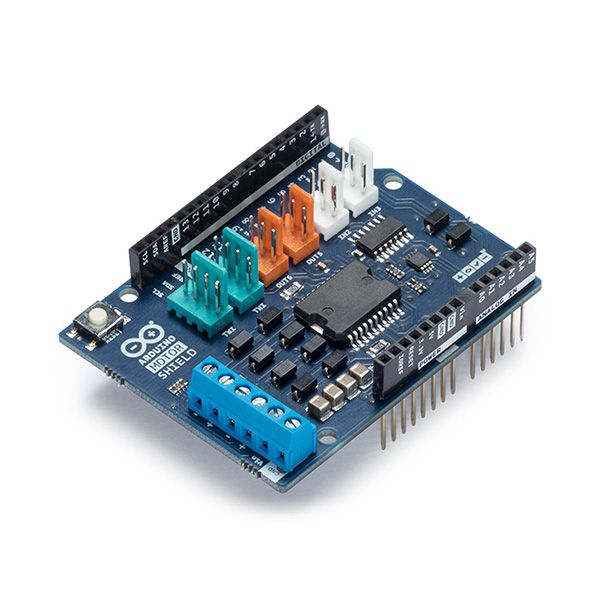
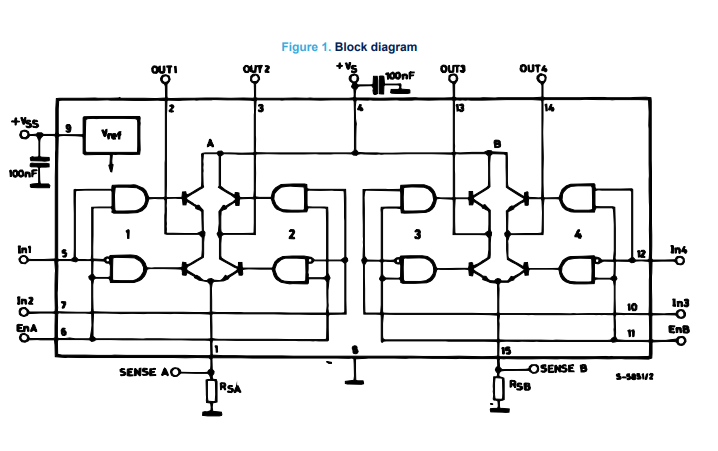
Finalement, nous avons associé les programmes liés à la partie fréquentielle et la partie contrôle moteur grâce à une Arduino Motor Shield. Cette association demande un regard attentif sur la datasheet du motor shield afin d’éviter les conflits de broches liés aux pins utilisés par défauts par le motor shield.

Conclusion

Brouillon montage
Montage final

Ça y est, c’est la fin de notre voyage. L’accordeur est fonctionnel et prêt à accorder les cordes les plus coriaces! Il ne reste plus qu’à vous faire une petite démonstration de ses capacités.

Démo moteur accordeur automatique

Bien que fonctionnel, ce projet offre de nombreuses perspectives de progression et d’amélioration. Tout d’abord, la possibilité de proposer l’accordage d’autres instruments à cordes (ukulele, basse, violon, etc…). Des questions de fréquences et de puissance mécanique seront alors à prendre en compte. Nous pouvons aussi émettre la possibilité d’accorder toutes les cordes d’une guitare en les grattant toutes en même temps comme dans la vidéo suivante :

Nous offrons ces idées dans le cas où de nouveaux étudiants voudraient reprendre le flambeau en s’appuyant sur notre travail.

Merci d’avoir suivi notre aventure/blog !

Ackhavong Kesian

Arlot Tom

Le Callet Ewen

Projet Double Pendule


Présentation du projet

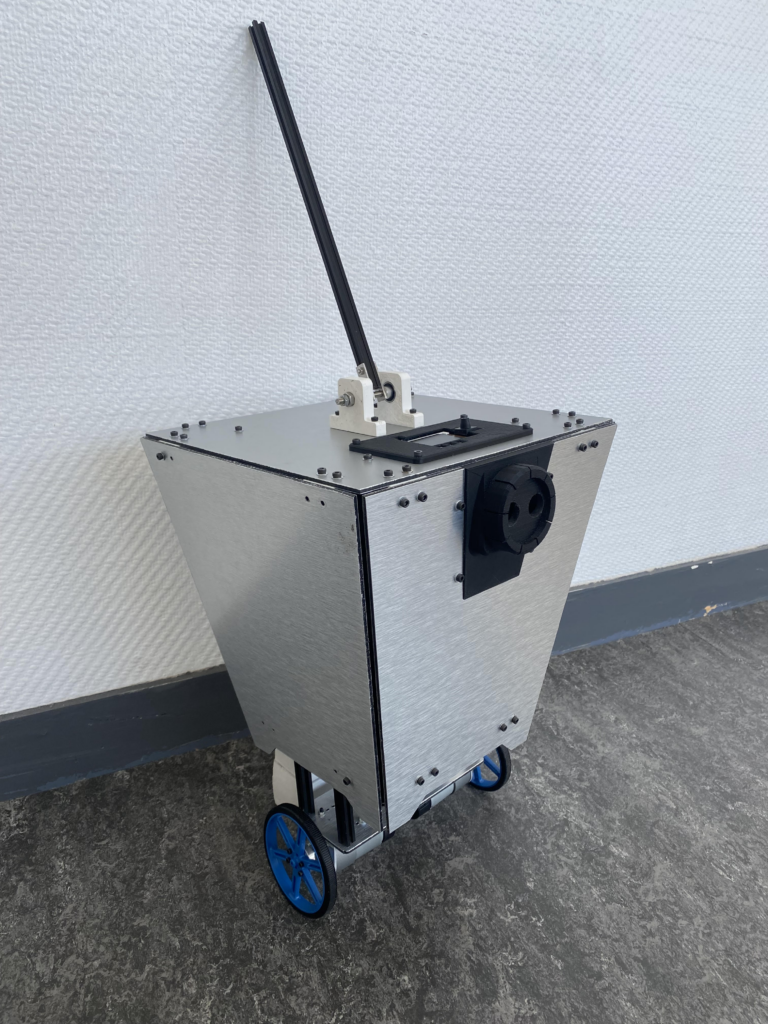
Bonjour nous sommes Ewan BUDOR et Antoine HOMMETTE deux étudiants en deuxième année à Polytech Angers. Et aujourd’hui nous allons vous présenter Le projet Double Pendule – Balancing Bot.

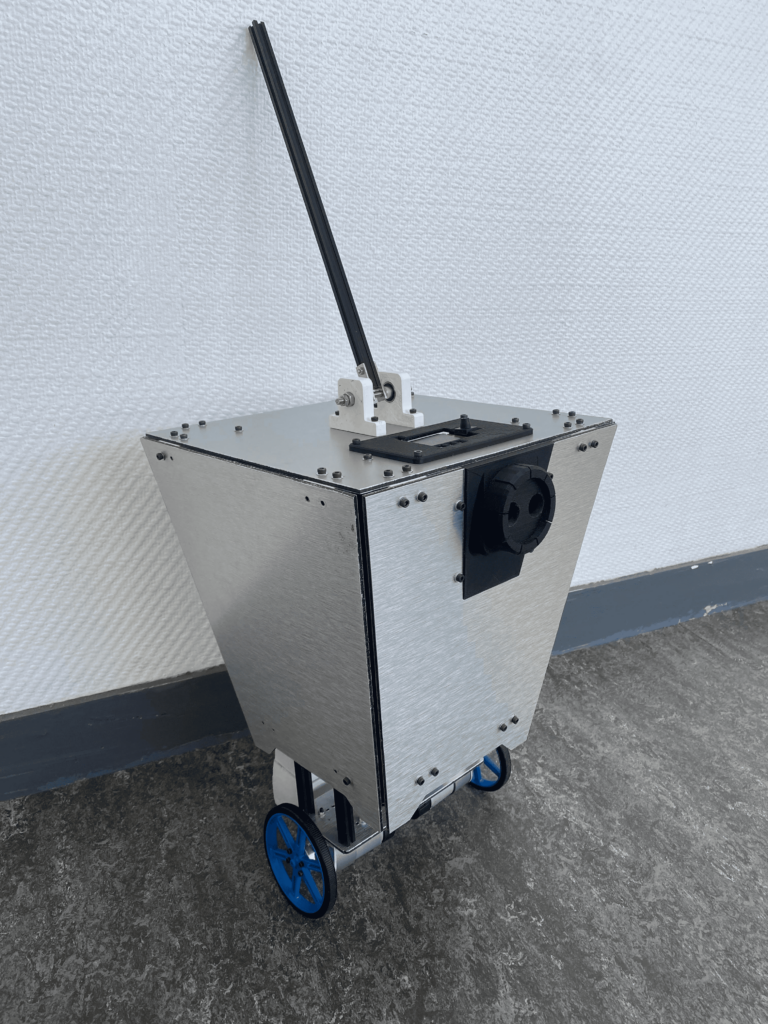
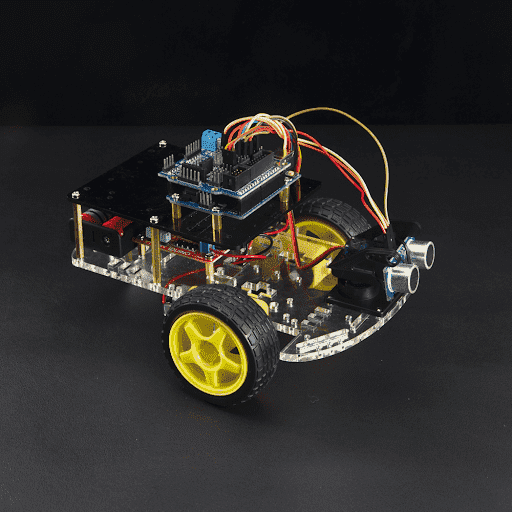
Notre projet consiste à concevoir et fabriquer la partie mécanique d’un robot basé sur le principe de fonctionnement d’un segway pour maintenir son équilibre. En ajoutant une extension pour en faire un double pendule.

Vidéo de présentation du robot

Intro

Nous avons choisie de diviser notre travail en 6 étapes. Et aujourd’hui nous allons vous les expliquer :

  • Schéma fonctionnel
  • Recherche des composants 
  • Choix du design général 
  • Conception des pièces 
  • Fabrication des pièces 
  • Montage du robot 

Schéma fonctionnel

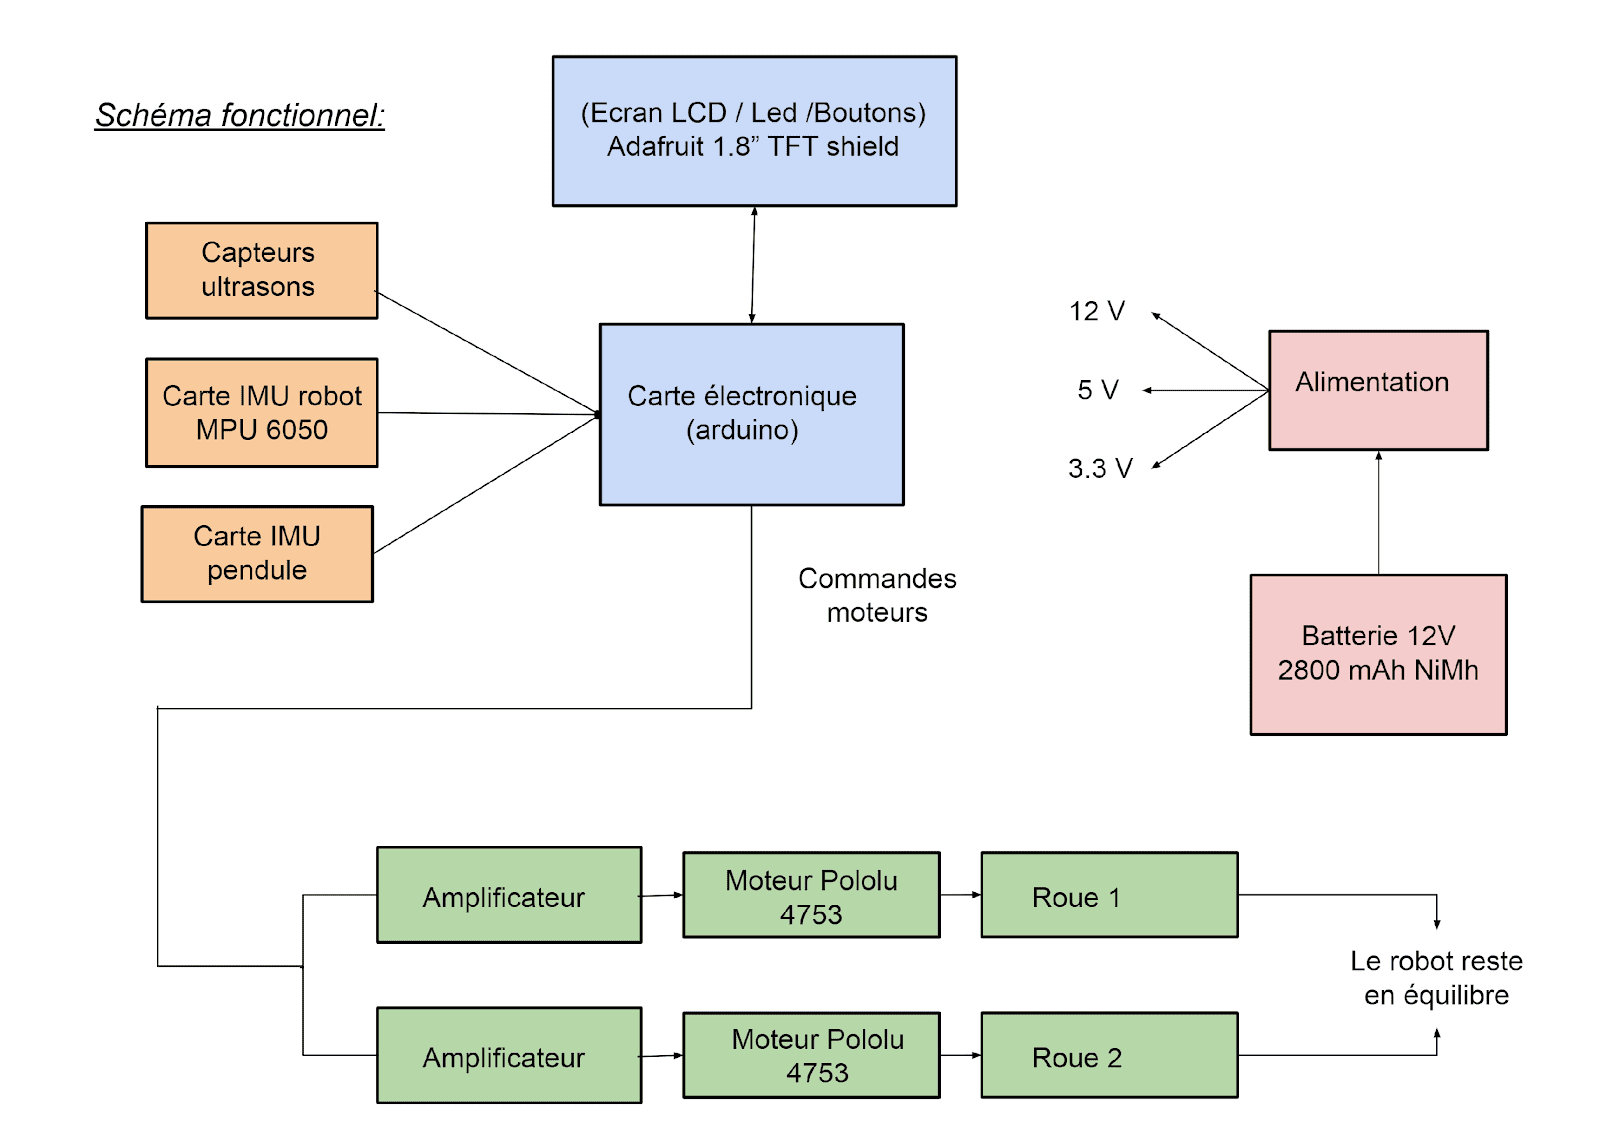
La première étape a été de créer un schéma fonctionnel du robot. Nous avons identifié les composants nécessaires pour le fonctionnement du robot. Ensuite, nous avons relié ces composants pour représenter le fonctionnement du robot avec les flux d’informations et d’énergie. Ce schéma a été soigneusement élaboré pour éviter les erreurs et gagner du temps. Nous avons présenté plusieurs versions de ce schéma à M. Mercier, qui nous a donné des conseils pour l’améliorer.


Recherche des composants 

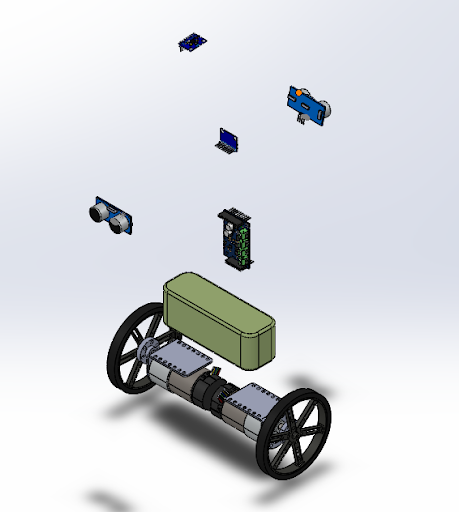
La deuxième étape était la recherche des composants nécessaires pour notre robot. Nous avons trouvé la plupart des éléments à Polytech, grâce à M. Mercier qui nous a fourni les composants électroniques essentiels. Étant donné que le niveau en électronique et codage était trop élevé pour nous. Et aussi car nous ne nous occupions pas de la partie programmation du robot.

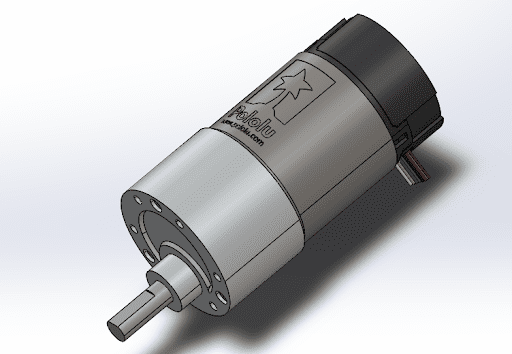
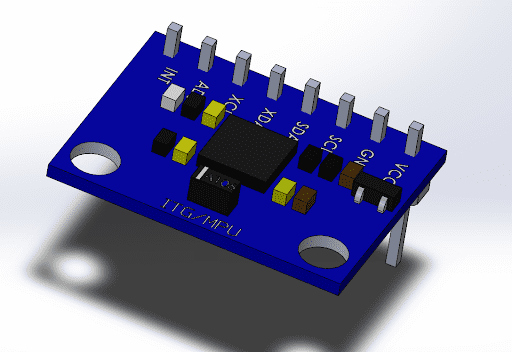
Ensuite, nous avons recherché les modèles 3D dans des bibliothèques en ligne telles que GrabCAD et Pololu pour planifier les dimensions et l’assemblage des pièces. Cependant, cette étape s’est révélée difficile et a pris beaucoup de temps en raison de la complexité à trouver les modèles 3D appropriés.


Choix du design général

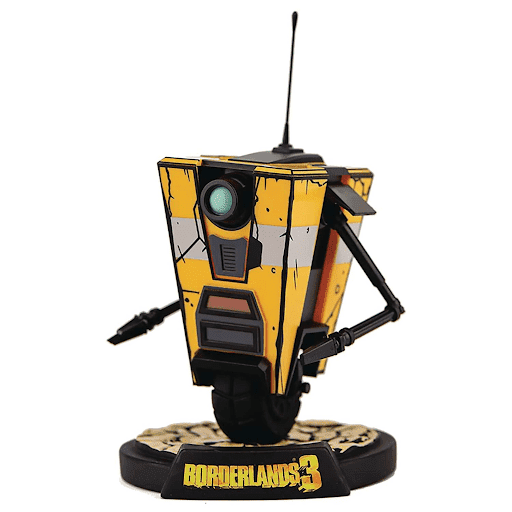
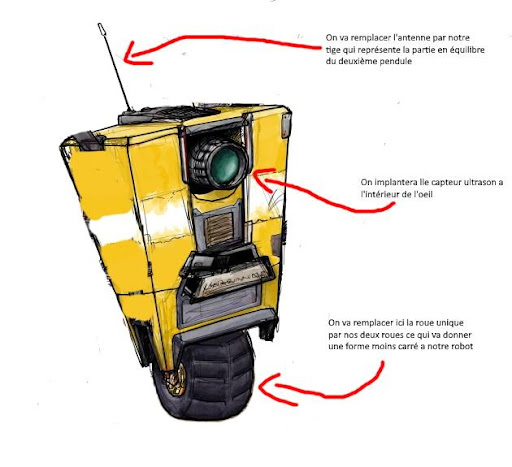
La troisième étape a été de réfléchir à l’esthétique générale que nous souhaitions donner au robot, avec l’objectif qu’il soit attrayant pour le grand public. Nous avons recherché des idées sur Internet en examinant des robots déjà existants, mais nous n’avons pas trouvé ce que nous recherchions. Nous avons donc élargi notre recherche à d’autres supports tels que les films et les jeux vidéo, où l’esthétique est plus importante. Finalement, nous avons trouvé notre principale source d’inspiration dans le jeu Borderland.

Nous avons apporté quelques modifications pour adapter le design aux composants que nous avions. Par exemple, nous avons remplacé le modèle à une roue par un modèle à deux roues et utilisé l’antenne comme second pendule. Ensuite, nous avons simplifié le design avant de commencer la conception assistée par ordinateur (CAO).


Conception des pièces 

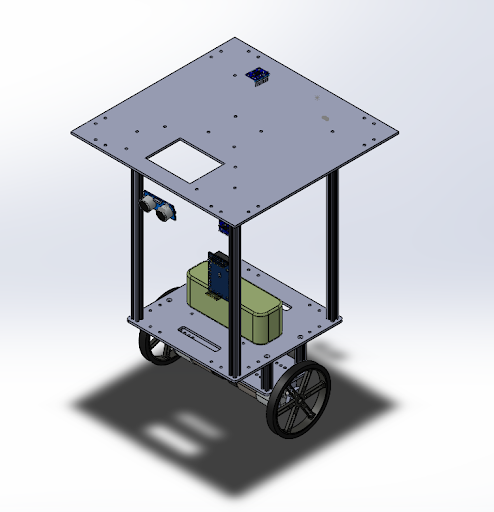
La quatrième étape est la conception des pièces, nous avons créé chaque pièce en 3D pour relier la conception à la réalité. Nous avons utilisé SOLIDWORKS, un logiciel de CAO, pour créer les pièces en tenant compte des dimensions et des contraintes de fabrication. Nous avons importé les pièces existantes dans un assemblage pour visualiser notre travail.

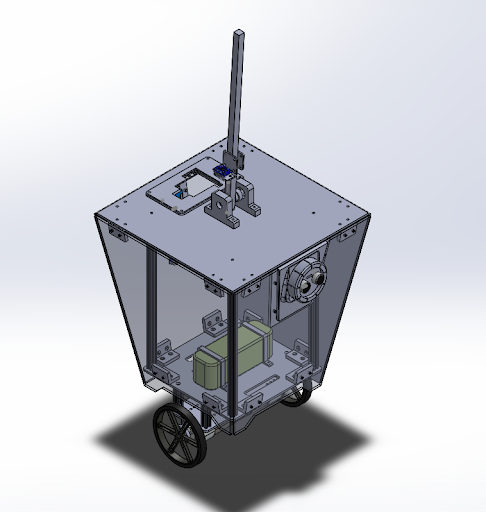
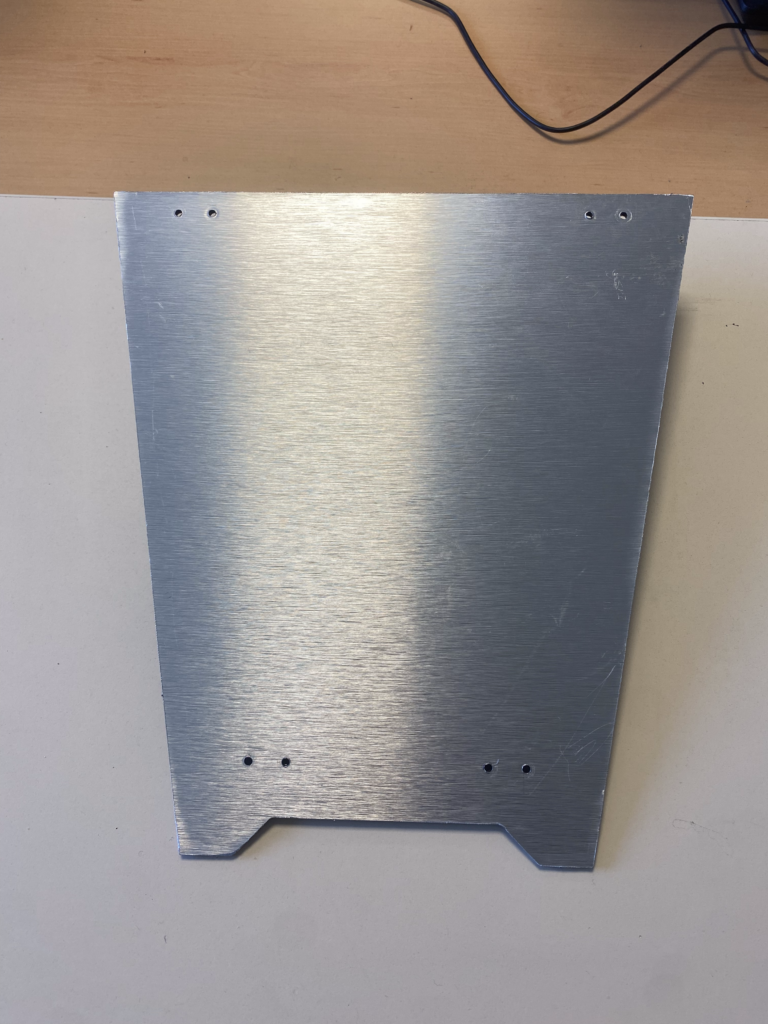
En partant de la base des pièces existantes, nous avons conceptualisé la structure du robot en utilisant des poutres profilées en aluminium pour soutenir la partie supérieure. Nous avons ajouté des plaques en dibond pour renforcer la structure et fournir de l’espace pour les composants. Nous avons laissé plus d’espace que nécessaire pour permettre d’éventuelles modifications ou ajouts futurs.

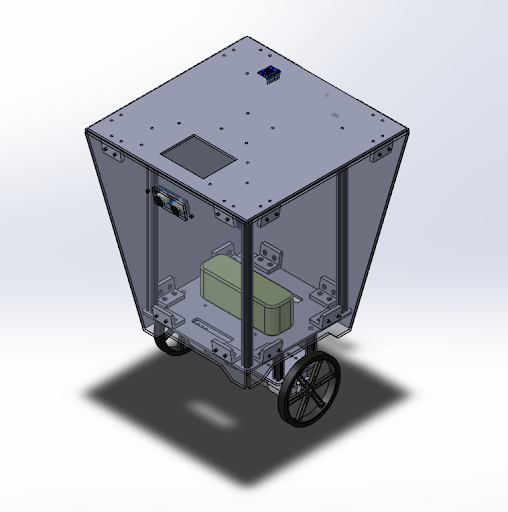
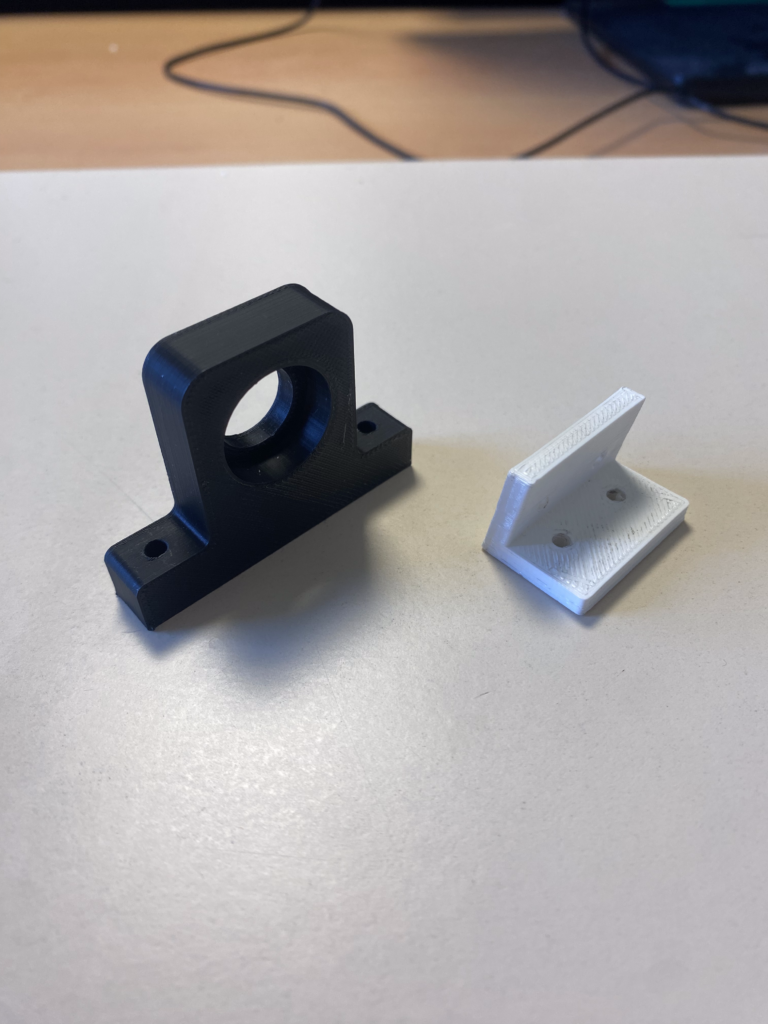
Ensuite, nous avons créé les pièces qui constituaient la majeure partie de l’esthétique extérieure du robot. Nous avons utilisé du dibond pour les plaques du carénage et des équerres en plastique imprimées en 3D pour les fixer, en donnant à notre robot la forme d’une pyramide inversée. Nous avons conçu un carénage qui englobe la majorité du robot.

Enfin, nous avons réalisé les finitions. Nous avons créé des supports pour le pendule, avec des roulements à billes pour l’axe de rotation. Nous avons fixé une partie du pendule à l’aide de plaques métalliques et ajouté une centrale à inertie. Nous avons également créé un cache pour l’écran, en veillant à ce que l’accès aux boutons soit facilité. Des supports ont été prévus pour les capteurs à ultrasons, avec des designs différenciés pour l’avant et l’arrière du robot. Nous avons fixé la batterie en bas de la coque avec des attaches en plastique.

Ces étapes de conception nous ont permis de concrétiser notre robot en prenant en compte à la fois l’aspect esthétique et fonctionnel.


Fabrication des pièces

La cinquième étape est la fabrication des pièces du robot, pour cela nous avons utilisé plusieurs machines mises à notre disposition, notamment une machine de découpe CNC pour usiner les plaques en dibond. De plus, nous avons eu recours à des imprimantes 3D afin de créer des pièces plus complexes, telles que les supports de carénage et de pendule. En plus, nous avons utilisé plusieurs outils du fablab tels qu’une perceuse, une scie à métaux, des étaux, des pinces et un étau. 


Montage du robot 

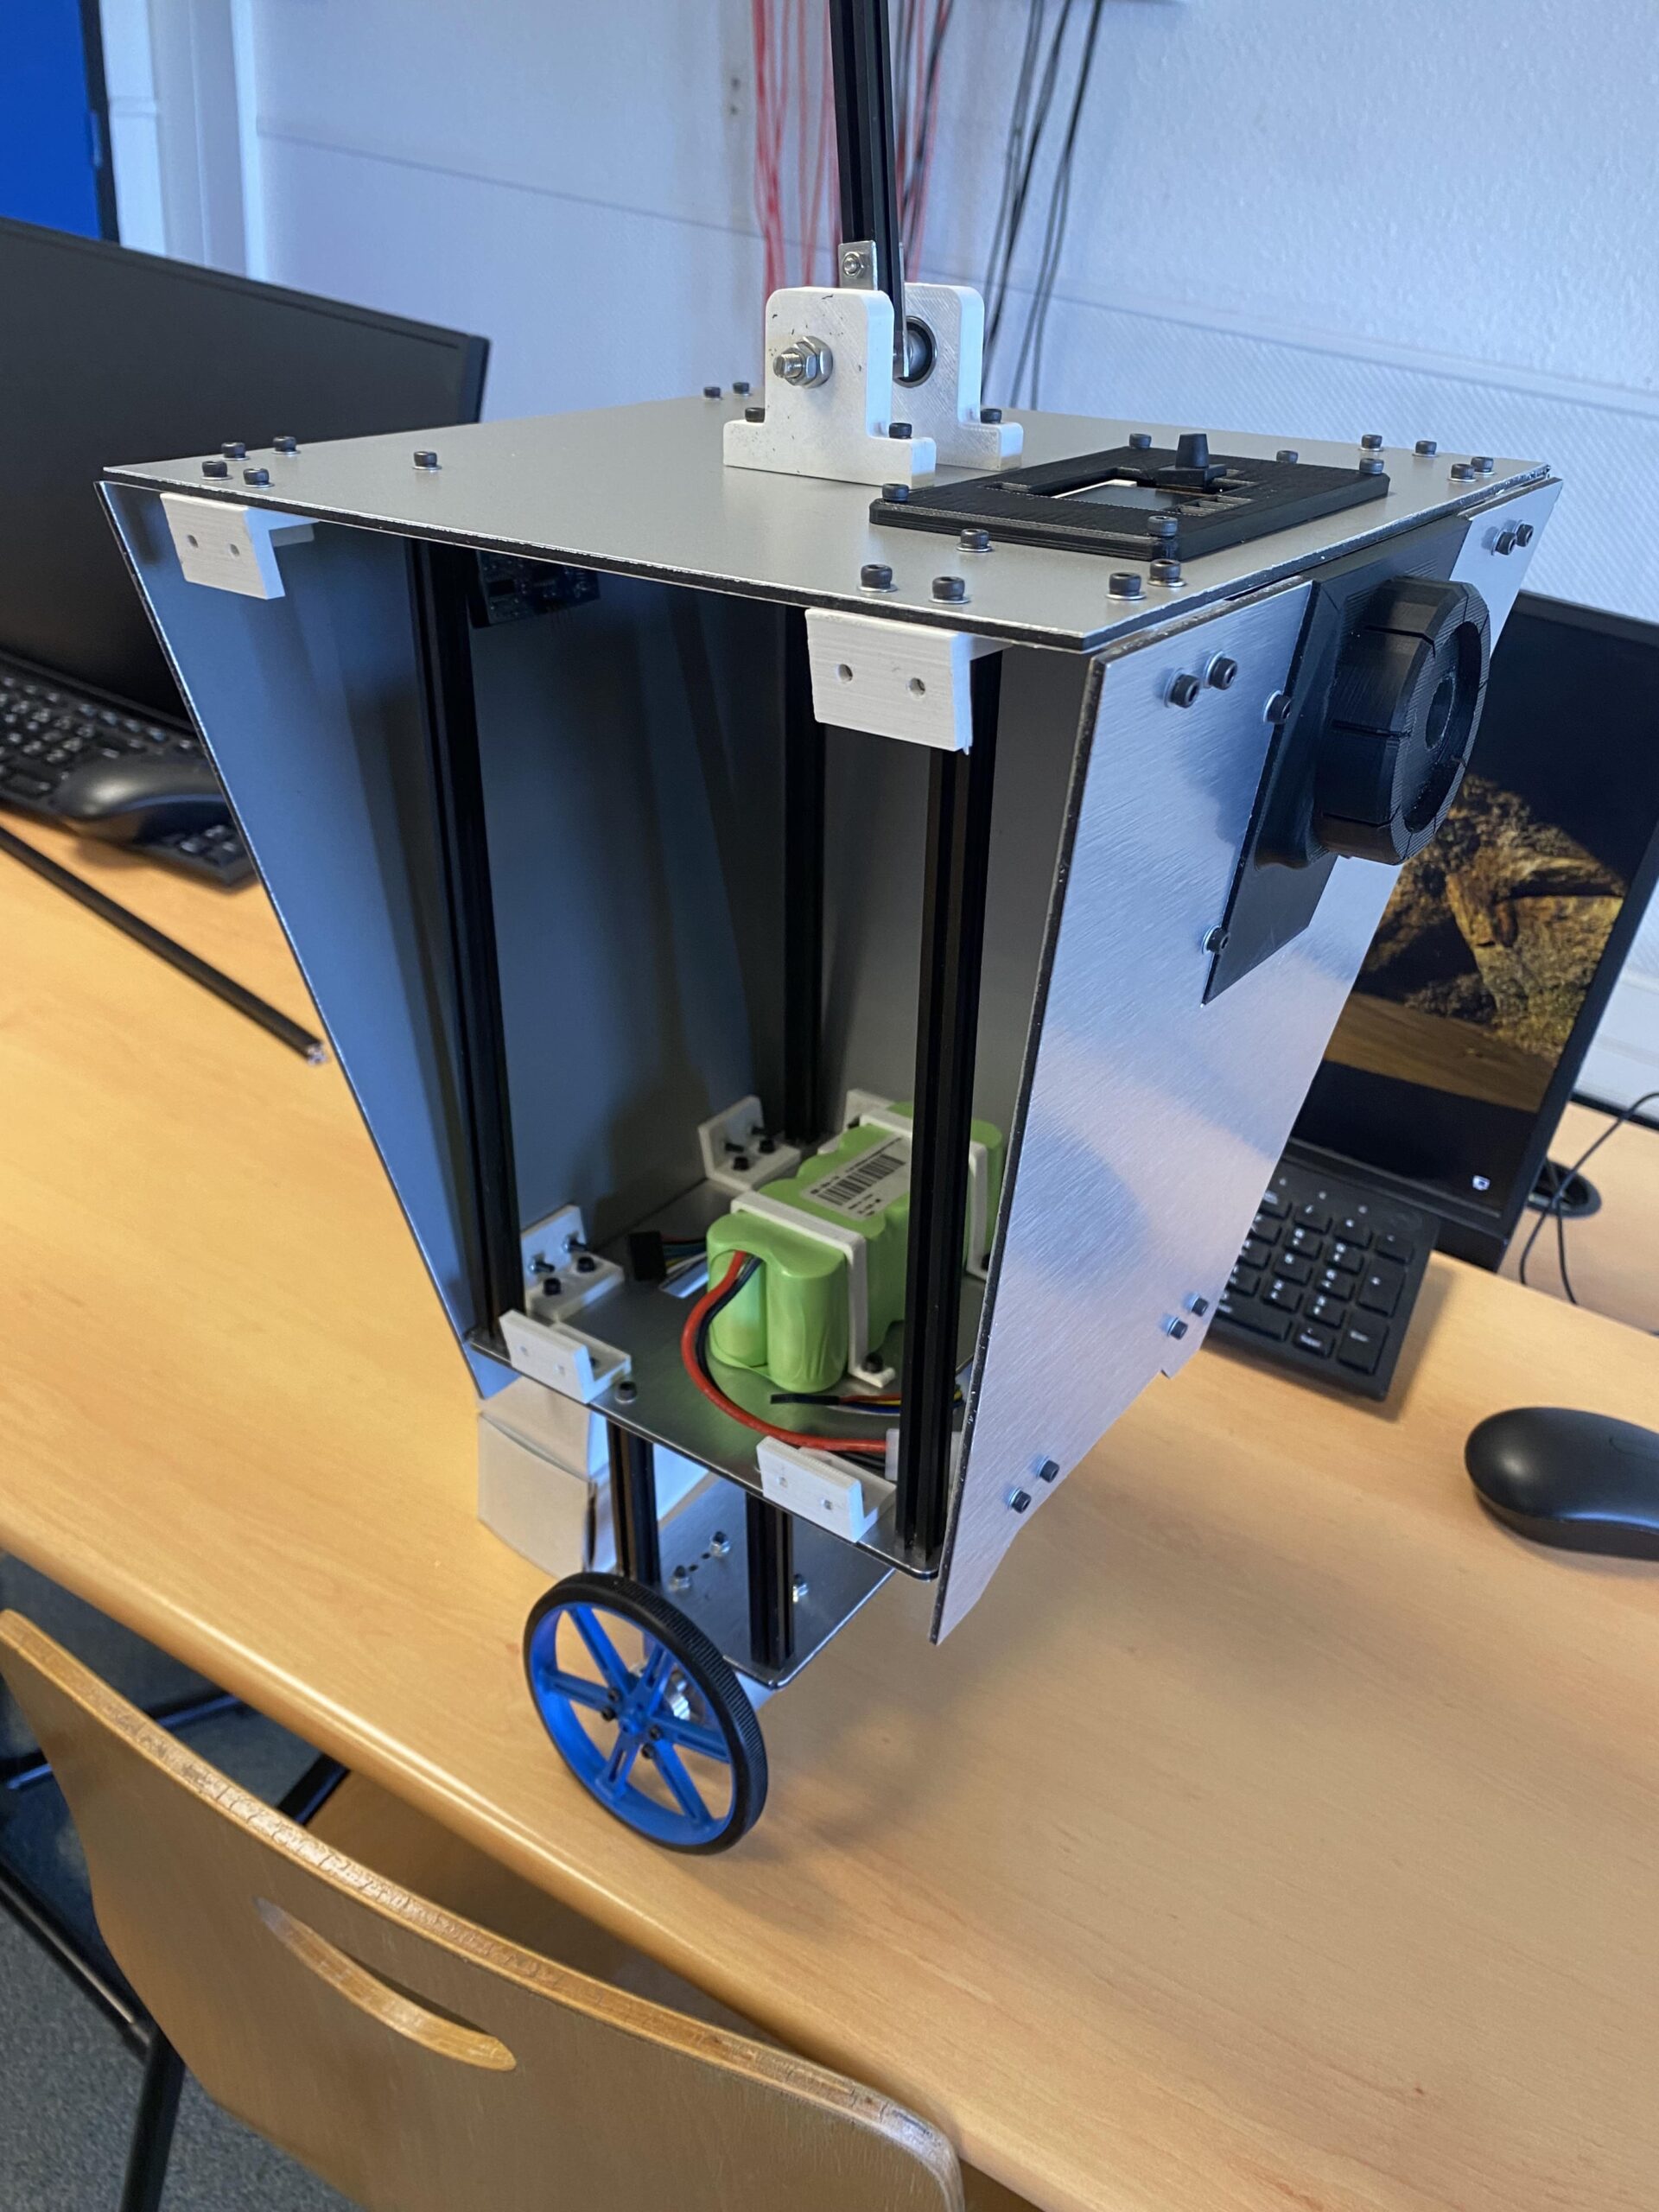
La dernière étape est le montage du robot. Pour pouvoir monter le robot plus rapidement pendant la création des pièces, nous assemblions le robot. Nous avons commencé par la partie inférieure, en utilisant les pièces du châssis pour former une base solide. Nous avons rencontré quelques différences entre la conception et la réalité, mais nous avons pu apporter rapidement des ajustements. Ensuite, nous avons monté la structure, les premiers composants internes et les carénages, malgré quelques problèmes de conception. Nous avons réussi à assembler toute la partie inférieure du robot.

Nous avons également monté le pendule et son support, en testant différentes pièces jusqu’à trouver un assemblage qui permettait au pendule de se déplacer librement tout en restant aligné.

Enfin, nous avons fixé le pendule sur le sommet du robot et installé les derniers composants tels que le cache d’écran avec la carte et le cache, ainsi que les capteurs à ultrasons.


Nos avis sur le projet.

« Malgré une légère frustration de ne pas pouvoir voir notre robot en fonctionnement pour l’instant, j’ai réellement pris plaisir a effectuer ce projet. Je suis devenu plus autonome et j’ai appris énormément.   »

Ewan BudoR

« Ce projet a été une expérience incroyablement enrichissante et stimulante, malgré mes réticences initiales. J’ai développé un réel engouement pour la conception et la réalisation du robot. »

Antoine HOMMETTE

Si cet article vous a plu je vous invite à venir lire notre rapport de projet qui vous permettra d’en apprendre plus sur le projet Double Pendule.


Système de stationnement automatique avec Arduino

Système de stationnement automatique

Bonjour à tous et bienvenue dans notre article.

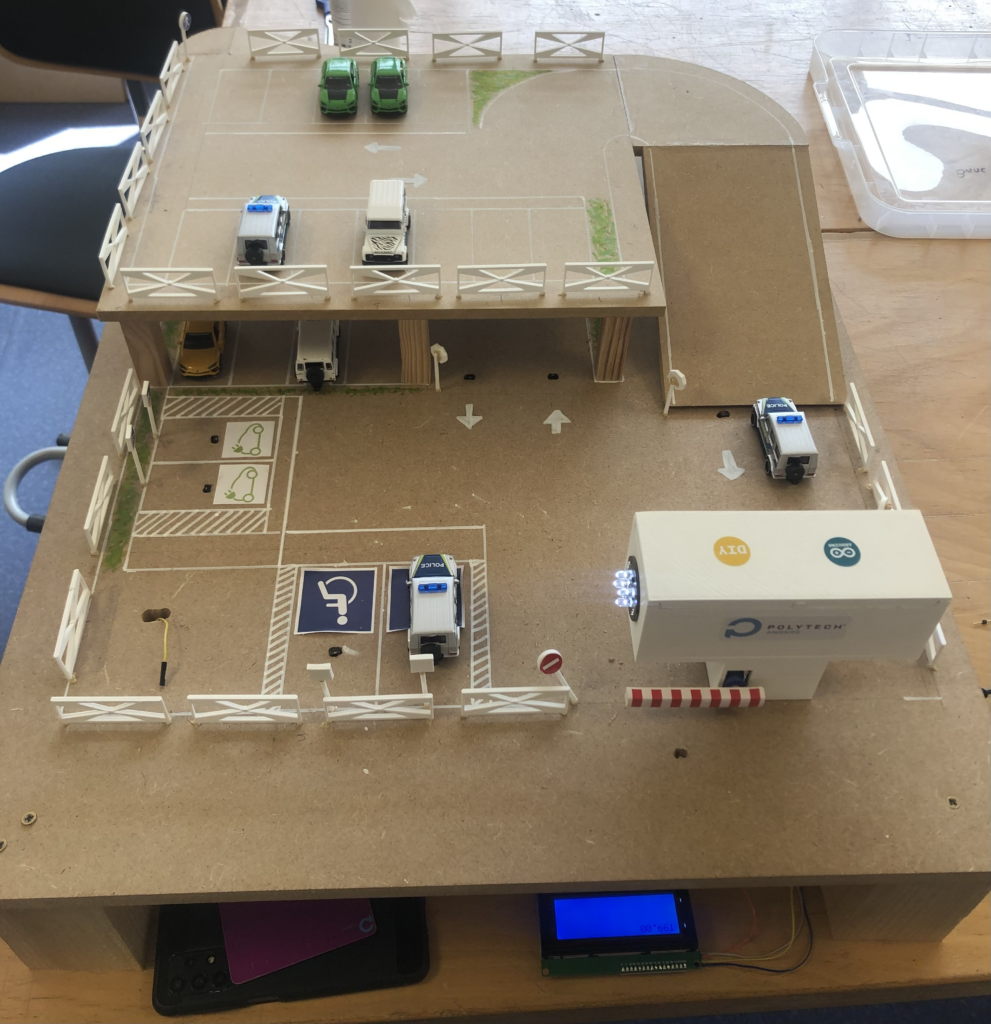
Nous sommes Maxence, Victor et Margot, trois étudiants en 2ème année du cycle préparatoire intégré de Polytech Angers. Notre projet consiste à concevoir et mettre en place un système de stationnement basé sur Arduino (une maquette d’un parking automatisé). C’est à dire que la barrière s’ouvre et se ferme toute seule quand elle détecte une voiture. Les contraintes sur ce projet étaient de programmer avec Arduino, que le système doive permettre la gestion de stationnement: nombre des places inoccupées qui doivent être affiché sur un écran, la durée de stationnement (en heure) et le prix de stationnement pour chaque voiture garée dans le parking.​

Pourquoi avons nous choisie ce projet ?

Nous avons choisie ce projet car il permettait de toucher à tous les domaines : la conception, la programmation, la réalisation, l’impression 3D, etc. De plus, nous ne savions pas quelle spécialité choisir, donc travailler sur ce projet pouvait nous aider dans notre choix.

Étape de notre projet

  • Analyse fonctionnelle du système et de ses contraintes
  • Recherche de normes sur les vrais parkings
  • Recherche sur la maquette (pièces électroniques et planches)
  • Programmation sur Tinkercad
  • Devis
  • Fabrication pièces CAO
  • Construction maquette

Première phase: la recherche

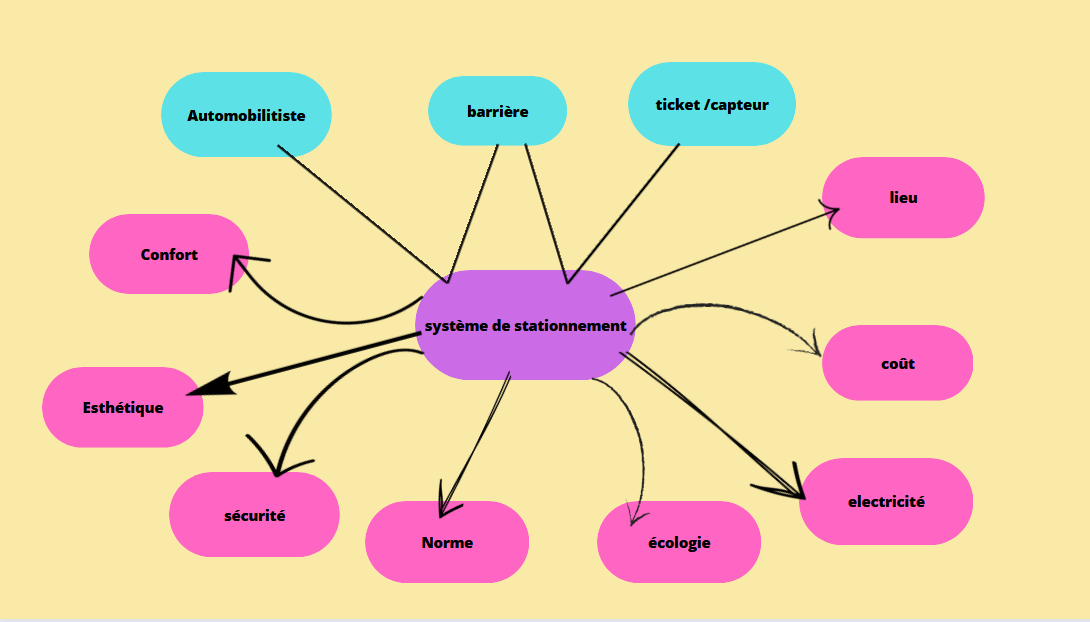
Nous avons commencé notre projet par une phase de recherche, nous avons mis en commun nos idées sur le meilleur parking et ce que nous voulions faire. Tout d’abord nous avons fait un schéma fonctionnel pieuvre, que vous pouvez retrouver ci dessous. Grâce a cela nous avons eu une vision des contraintes : l’écologie, le prix, l’esthétique, etc.

schéma pieuvre

Ensuite nous avons fait un peu de recherche sur la construction d’un vrai parking, afin de respecter au mieux les normes est les dimensions.

La réflexion sur notre maquette

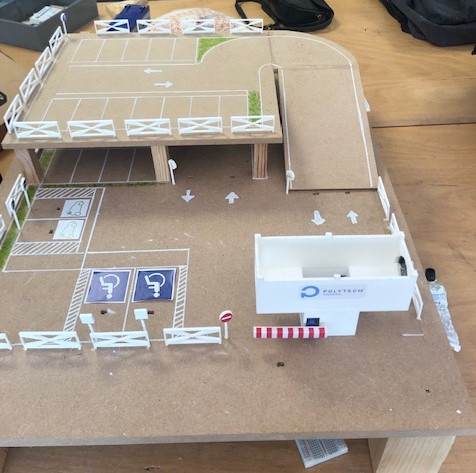
Après ces recherches, nous avons choisi à quoi notre maquette de parking allait ressembler. Nous voulions que le parking ait un étage, deux places handicapées ainsi que deux places électriques. Il y aura 23 places classiques avec une entrée et sortie différente. Les places libres seront indiqué grâce à deux écrans.

Nous avons fait plusieurs devis et commandes d’électronique et de bois pour la structure du parking.

Programmation sur Arduino

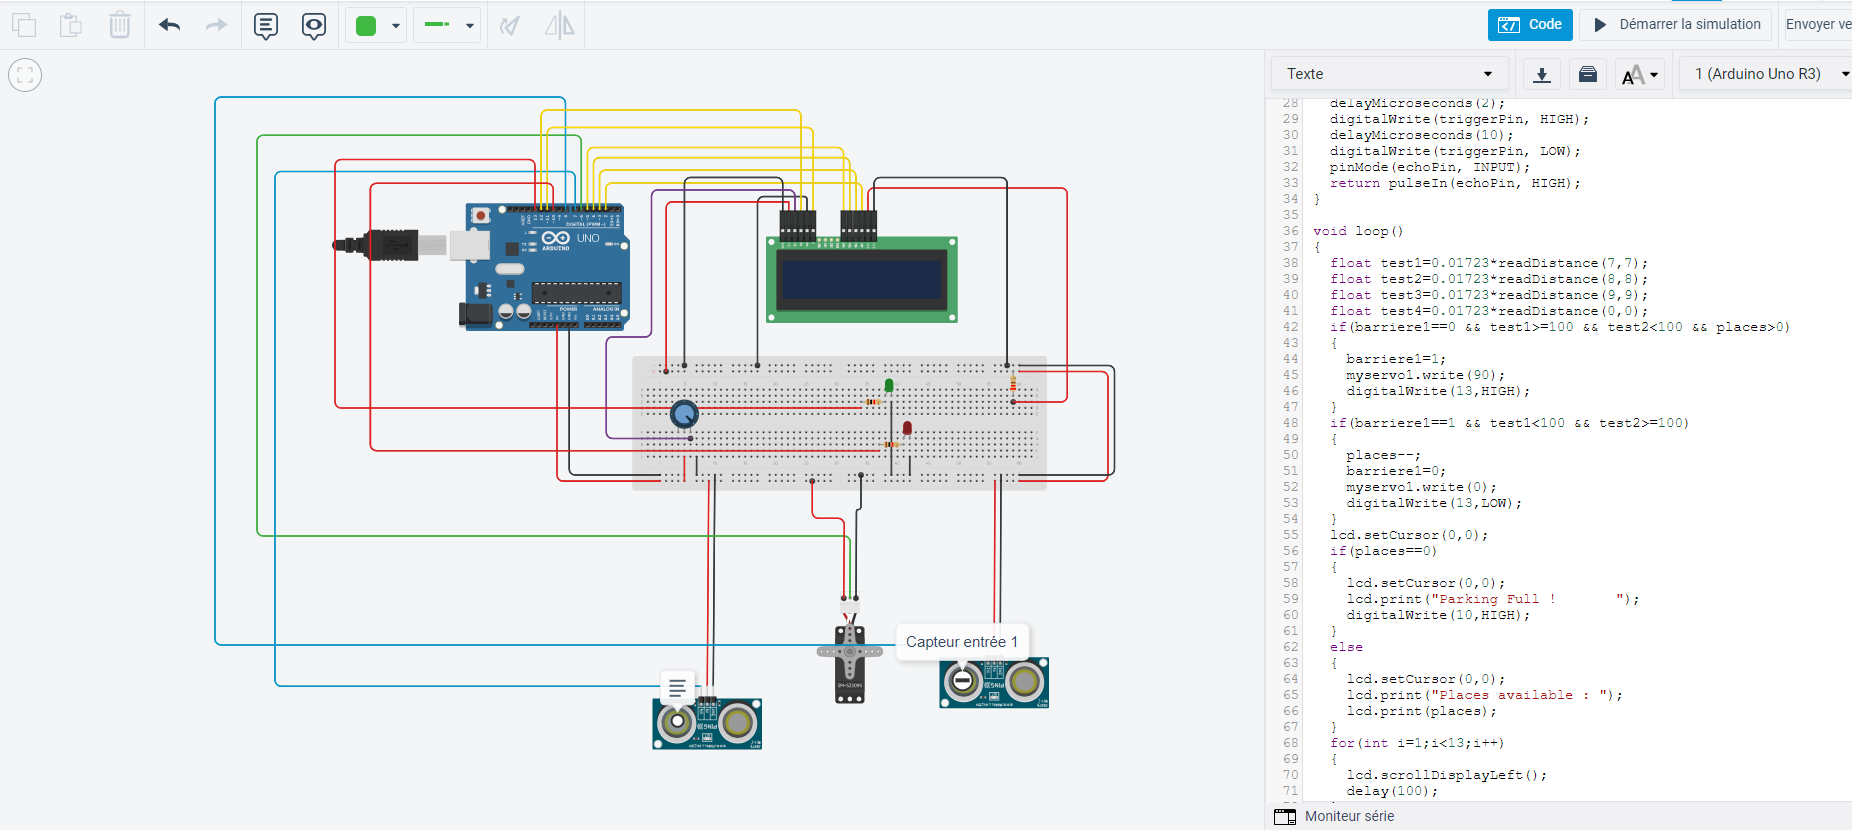
Au début nous avons utilisé le logiciel TINKERCAD avons d’avoir les composant. Ce logiciel est un simulateur Arduino avec les composant et la partie programmation. Cela nous a permis de commencé la programmation.

Ensuite nous avons programmé sur Arduino par l’intermédiaire d’une carte Arduino méga.

Conception support 3D

Nous avons principalement utilisé le logiciel SOLIDWORKS, c’est un logiciel de CAO très utilisé à Polytech. Nous y avons construit tout nos panneaux de signalisation ainsi que la barrière et un boitier pour couvrir les câbles et y mettre l’entrée et la sortie. Le point positif avec l’impression 3D est que l’on pouvait vraiment créer les pièces que nous voulions avec les mesures désirées.

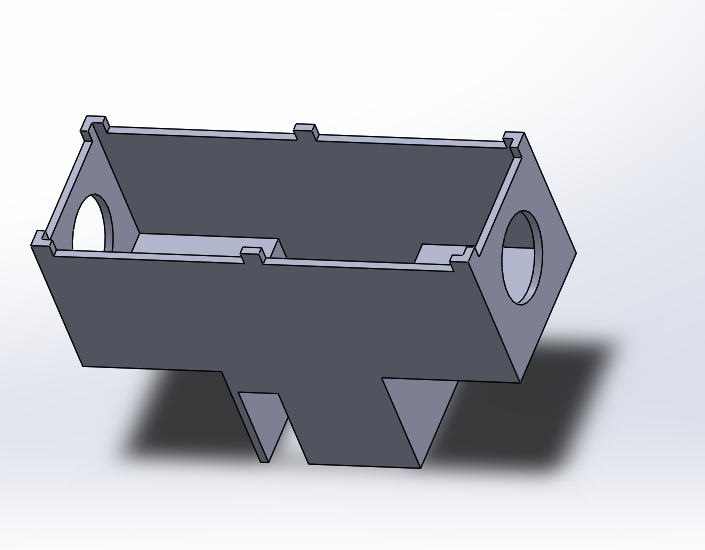
le boitier d’entrée/sortie

Conception de la maquette

Une fois toutes nos planches reçues, nous avons commencé la construction de la maquette.

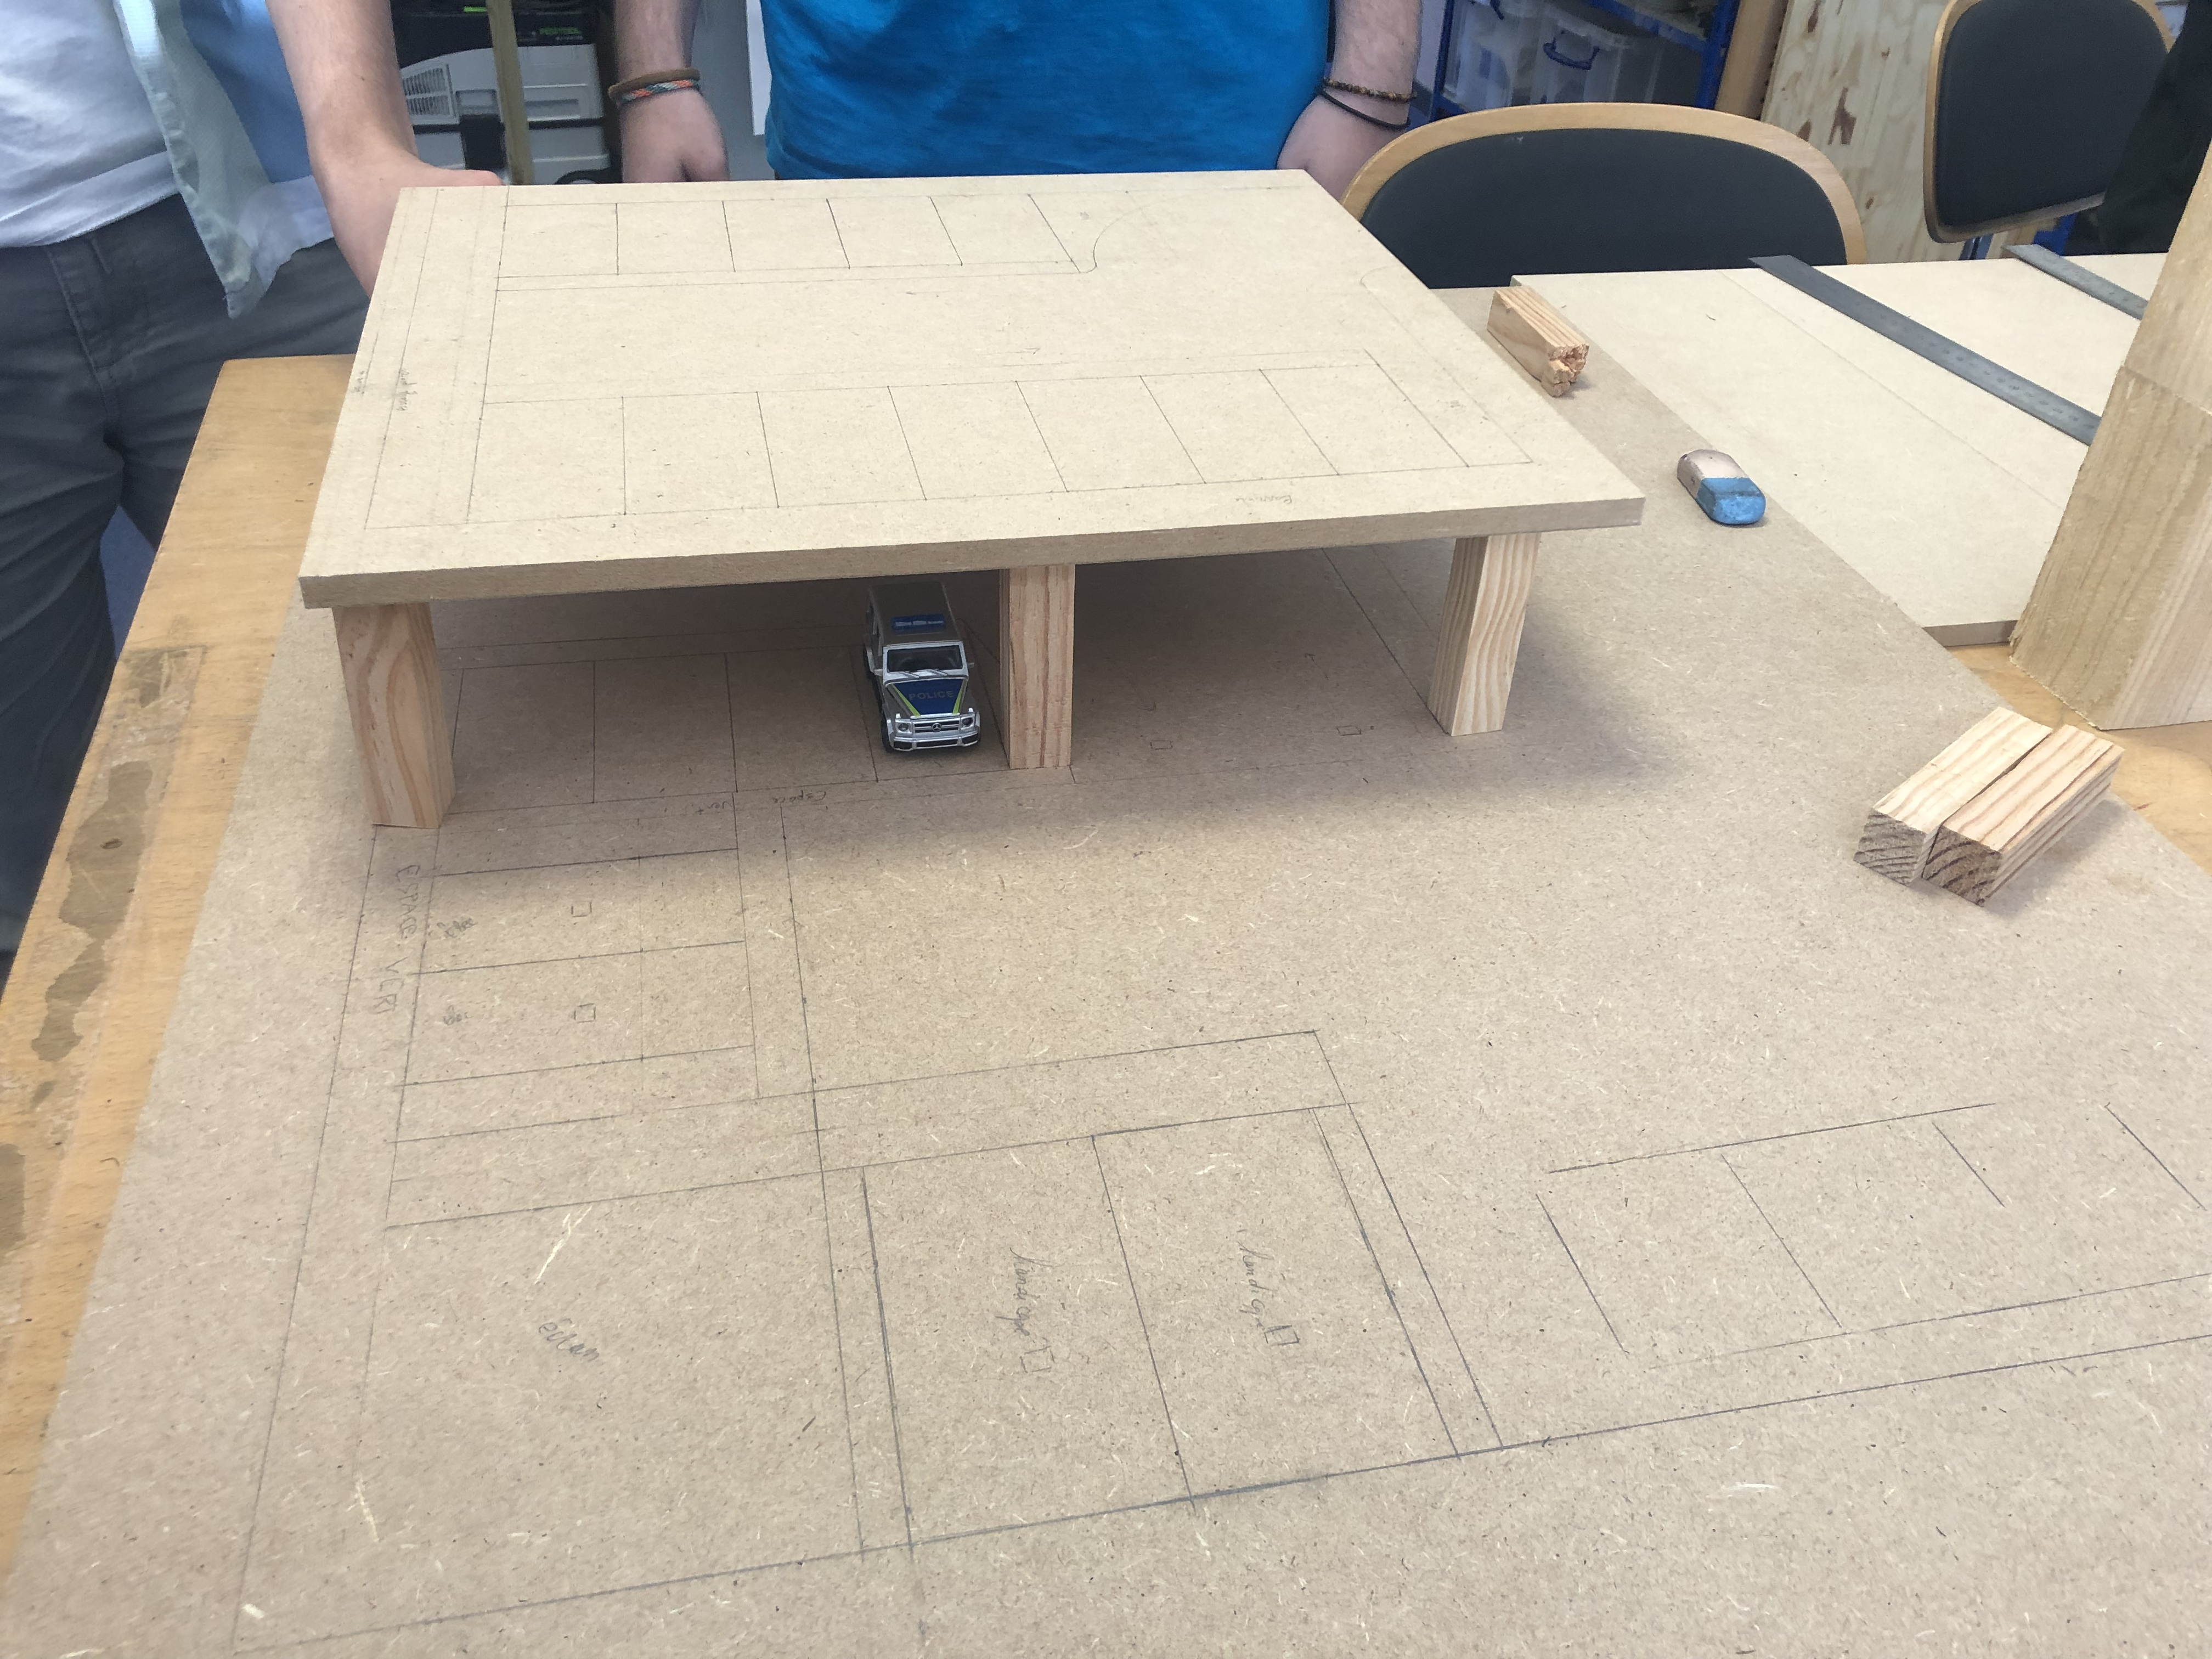
La première étape était de tracer toutes les places et passages sur les planches au crayon de bois. Cela nous a permis de voir comment rendait le parking et de faire quelque changement comme agrandir l’espace pour les barrières. Nous avons fait cela sur les deux planches.

première image de la maquette

Ensuite nous avons dimensionné et coupé les poteaux permettant de surélever le parking et de créer l’étage.

Après nous avons installé les capteurs et écrans (toutes l’électronique). Nous avons décidé de faire passer tous les fils sous la maquette pour que le rendu soit plus propre. Donc il a fallu faire plusieurs trous pour faire passer les capteurs.

En parallèle, nous avons imprimé les panneaux 3D ainsi que les barrières de protection et les barrières d’ouverture. Nous avons aussi créé des cartes de différentes couleurs avec des planches de bois et des stickers que nous avons conçu. Ces cartes vont permettre d’être reconnues par les capteurs couleur à l’entrée et à la sortie du parking, cela permet de simuler les cartes d’abonnement d’un parking réel.

Pour finir, nous avons tout fixer : les piliers sur l’étage, panneaux, barrière et toute la partie électronique, ainsi que repasser au crayon Posca tous les marquages. Notre maquette est prête ! Maintenant c’est le moment de tester. Nous vous avons mis ci-dessous une vidéo du fonctionnement complète de la maquette.

vidéo du fonctionnement du capteur couleur

Merci à vous !!!

Projet PEIP 2A – Vélo à hydrogène

Le VTT à hydrogène

Chers lecteurs

Tout au long de ce blog vous allez découvrir le récit de notre épopée dans le monde de l’hydrogène, de l’innovation et des vélos. Gardez bien vos mains sur le guidon 😉

Introduction

Nous sommes Malo, Anand et Paul, 3 étudiants en 2eme année de cycle préparatoire à Polytech Angers. Passionnés par l’innovation, la qualité et la mécanique, nous nous sommes donc vite intéressés à ce projet puisqu’il répondait à nos envies. De plus, l’enjeu du monde de demain nous tiens à cœur, c’est pour cela que l’opportunité de pouvoir concevoir un mode de déplacement plus respectueux de l’environnement est un critère majeur qui nous a attiré vers ce projet. 

L’objectif principal de notre projet est de concevoir un vélo innovant alimenté par une énergie verte capable d’avoir une autonomie supérieur à celle disponible sur le marché, c’est à dire une autonomie supérieur à 150km. En plus de cela il nous fallait proposer une solution innovante qui n’existe pas sur le marché afin de répondre à notre cahier des charges.

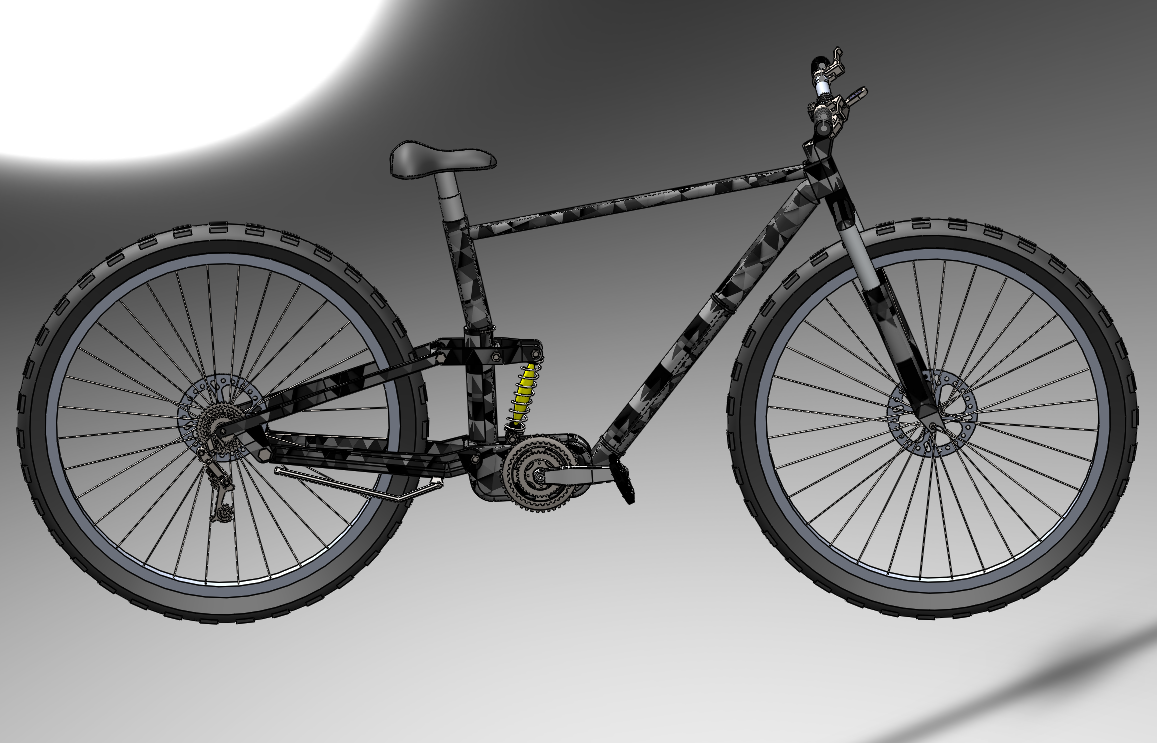
Néanmoins, notre projet se séparait en deux grosses missions principales. La première fut une étude approfondi de l’hydrogène et la deuxième fut la conception de notre vélo sur le logiciel SolidWorks.

L’hydrogène

Pour commencer notre projet, nous avons fait de nombreuses recherches sur l’hydrogène. Ces recherches portaient sur ses normes de sécurité (transport, mise en bouteille…), son fonctionnement et sa production. Tout d’abord, il faut savoir qu’il existe très peu de normes quant à l’utilisation de l’hydrogène pour un vélo donc nous nous sommes basé sur les normes communes et sensées. Une des normes les plus complexes quant à son utilisation fut le fait que l’hydrogène doit être stocké dans une bonbonne faite d’une seule pièce, pas de soudures ni bonbonnes classiques. Cela nous a donc imposé de rechercher des fabricants de bonbonnes à hydrogène pour pouvoir avoir les bonnes caractéristiques et informations.

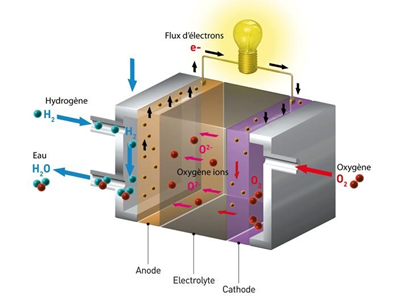
Une fois les normes analysées et pris en compte, il nous fallait comprendre comment on obtenait de l’électricité à partir d’hydrogène. Pour cela, il ne faut rien de plus qu’une pile à combustion. “Mais comment cela fonctionne ?” me demanderiez-vous. Ne vous en fait pas, le processus est plutôt simple à comprendre. Son fonctionnement repose sur un mécanisme appelé oxydoréduction, avec une pile à combustible (PAC) composée de deux parties : une cathode réductrice et une anode oxydante, séparées par un électrolyte contenant des catalyseurs. Mais pour que la pile fonctionne, elle a besoin d’être alimentée en hydrogène. L’anode provoque l’oxydation de l’hydrogène, libérant ainsi des électrons. Sous l’effet de l’électrolyte chargé en ions, ces électrons circulent dans un circuit extérieur, générant un courant électrique constant. À la cathode, les électrons et les ions se rejoignent, puis se combinent avec un autre combustible, généralement de l’oxygène. Cette réaction de réduction produit de l’eau, de la chaleur et un courant électrique. Une fois ces étapes réalisées, la pile continuera de fonctionner tant qu’elle sera alimentée en hydrogène.

Fonctionnement de la pile à combustible

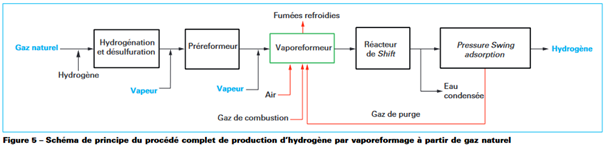
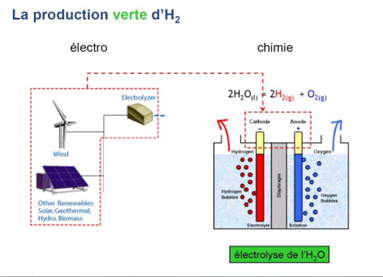
Néanmoins, la production d’hydrogène aujourd’hui n’est pas très verte. Malheureusement, cette dernière est produite à 96% par méthode de vapoformage qui consiste à extraire l’hydrogène grâce à des énergies fossiles. Tout cela est donc un peu contradictoire avec le but voulu de décarbonation due à l’utilisation de l’hydrogène. Mais, heureusement pour nous, après plusieurs recherches sur les sites du gouvernement nous avons trouvé que l’État français s’est engagé à débloquer une enveloppe de 20 milliards d’Euros sur la prochaine décennie pour investir dans des énergies vertes telles que l’hydrogène. Cette enveloppe ira notamment vers le financement de production d’hydrogène par électrolyse et biomasse.

Schéma du procédé de vapoformage.

Lien vers l’article :

https://www.techniques-ingenieur.fr/base-documentaire/procedes-chimie-bio-agro-th2/fabrication-des-grands-produits-industriels-en-chimie-et-petrochimie-42319210/hydrogene-j6368/
Schéma de fonctionnement de l’électrolyse.

Lien vers l’article :

https://www.h2life.org/index.php/fr/hydrogene/sources/electrolyse

La conception via SolidWorks

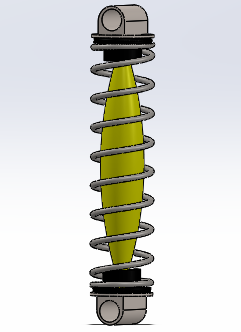
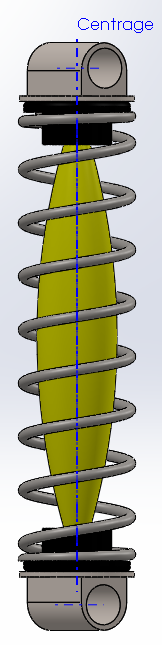
Pour la partie conception nous allons nous servir de l’amortisseur pour vous montrer la plupart des fonctions SolidWorks utilisées tout au long du projet.

Pour commencer, nous avons fait la fermeture du ressort. Celle-ci s’est faite en 4 étapes simples.

1 – On commence par un bossage extrudage pour la forme principale dans laquelle on perce un petit trou aux dimensions de votre choix.

2- Par la suite on fait la partie accroche qui est tout simplement un bossage extrudage des dimensions de votre choix.

3 – Pour faire l’arrondi de l’attache il suffit de lui appliquer un congé.

4 – Et enfin, pour finir l’accroche il vous faudra la percer grâce a la fonction enlèvement de matière où il vous faut mettre l’esquisse de la forme à enlever.

Suite à ça il faut faire le tampon (partie centrale) du ressort/amortisseur. Ce dernier se réalise en 2 étapes.

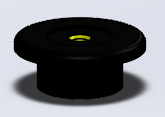
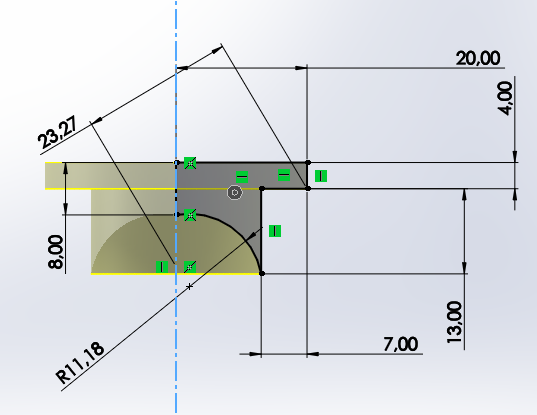
1 – Pour commencer il faut sélectionner la fonction bossage avec révolution. Suite à ça il faut définir un axe centrale. Puis il faut dimensionner le reste de son esquisse tel que sur l’image si contre. Une fois l’esquisse fermée et complète et fermer l’esquisse. Une fois cela fait la forme va se faire toute seule et voilà, vous avez votre forme.

2 – Ensuite, il suffit juste de faire un enlèvement de matière après avoir tracé votre esquisse.

Après avoir réaliser votre tampon il vous faut réaliser son capuchon. Ce dernier se réalise en 4 étapes.

1 – Pour faire votre forme il vous faire un bossage avec révolution. Cela reviens à faire le premier processus du tampon, c’est à dire tracer l’esquisse voulu et la révolutionner.

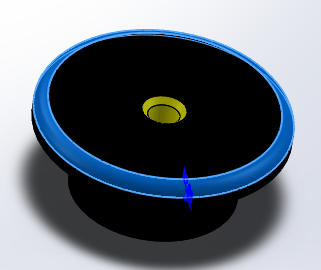
2 – Une fois la forme obtenu n’hésitez pas à la rendre plus esthétique en arrondissant son arête supérieur.

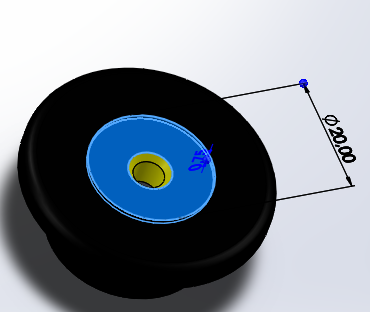
3 – Percez un léger renfoncement, ceci est à but esthétique mais vaut quand même le coup.

4 – Percez le trou central de votre bouchon. Attention, ce dernier doit être de même diamètre que celui du tampon… Puis une fois cela fait rien ne vous empêche de rendre votre pièce plus esthétique avec des chanfrein ou encore des arrondissements.

Maintenant nous allons passer à la partie la plus complexe de la conception de l’amortisseur; le ressort.

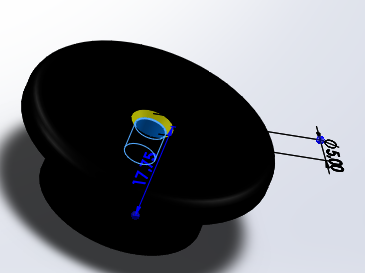
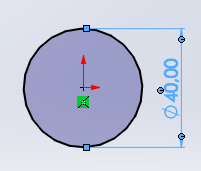
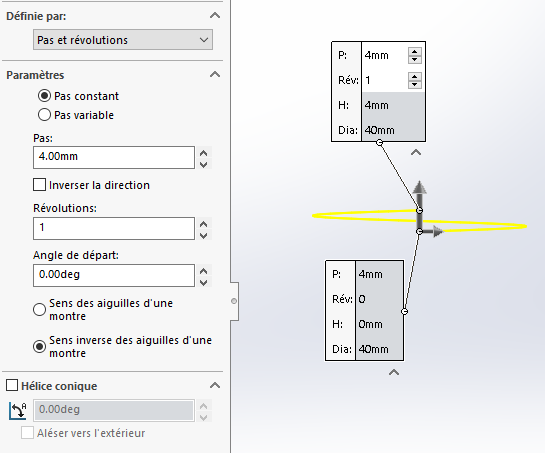
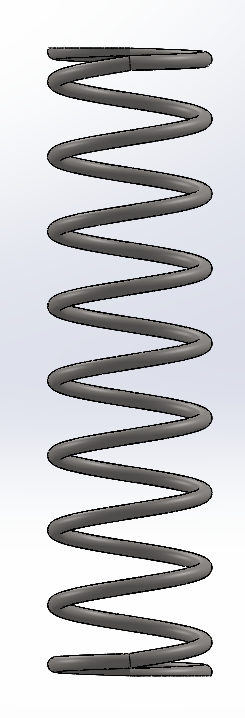
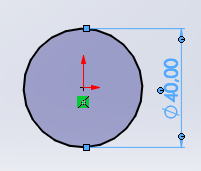
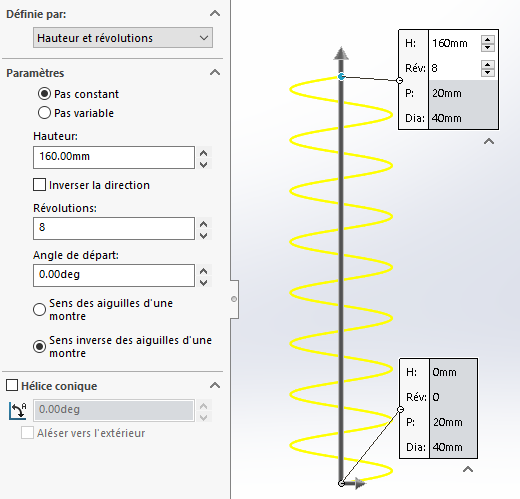
1 – Pour commencer il vous sélectionner la fonction “hélice” dans l’onglet “courbes”. Suite à cela, il vous sera demander de tracer votre base. Dimensionnez là selon vos besoins.

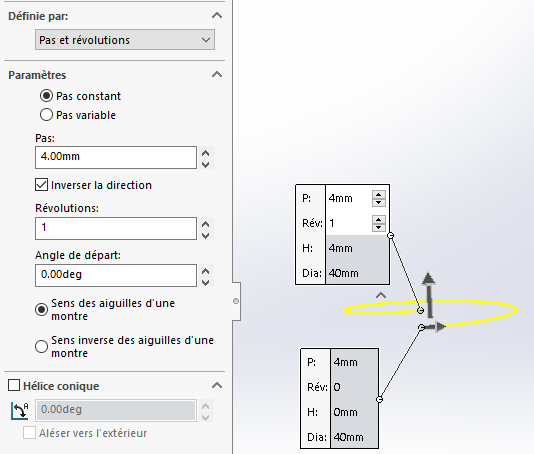
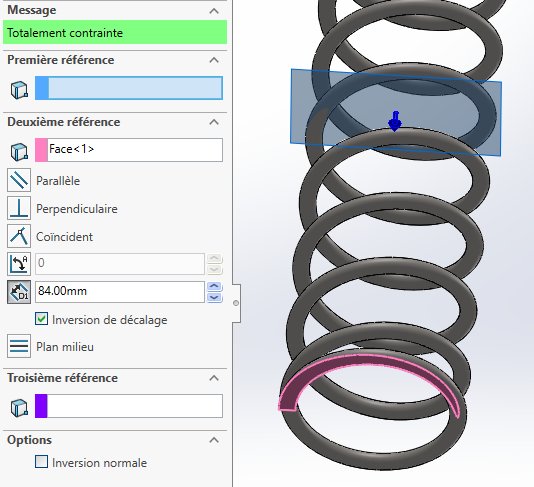
2 – Une fois votre base tracé il vous faudra dimensionner votre hélice. Suivez bien les spécificités ci-contre tout en sélectionnant la hauteur de votre choix.

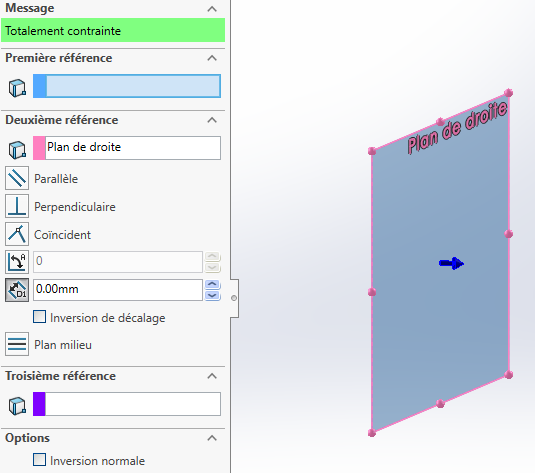
3 – Suite à cela, allez dans “Insertion” -> “géométrie de référence” -> “Plan”. Une fois cela fait créez votre plan parallèle au “plan de droite” déjà existant.

4 – Vous allez maintenant créer les extrémités de votre ressort. Pour se faire il va vous falloir sélectionner la fonction “hélice” dans l’onglet “courbes”. Suite à cela, il vous sera demander de tracer votre base. Dimensionnez là selon vos besoins.

5 – Une fois votre base tracée veuillez suivre les instructions suivantes pour obtenir une extrémité de votre ressort. Si cette dernière est dans le mauvais sens, ne vous en faites pas vous pouvez modifier ce dernier.

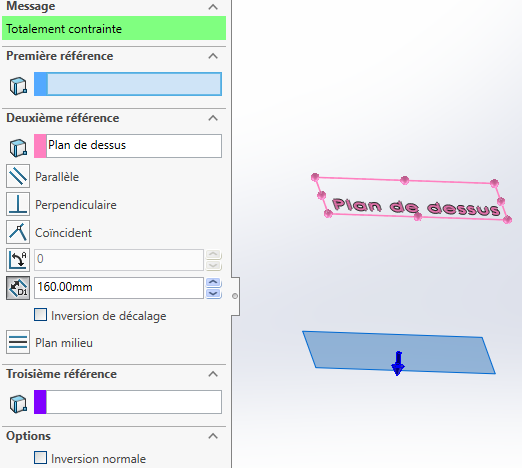
6 – Pour vous faciliter la conception de l’extrémité supérieur de votre ressort il va vous falloir créer un plan. Allez dans “Insertion” -> “géométrie de référence” -> “Plan”. Une fois cela fait créez votre plan parallèle au “plan de dessus” déjà existant.

7 – Maintenant que la conception d’hélices n’a plus de secrets pour vous il vous sera facile de faire les premières étapes. Une fois ces dernières effectuées suivez les étapes ci-contre. Si c’est dans le mauvais sens, ne vous en faites pas vous pouvez modifier ce dernier.

8 – C’est bien beau d’avoir trois courbes distinctes mais il serait encore plus belle d’en avoir une seule composée des trois courbes faites précédemment. Pour cela allez dans “Courbes” -> “courbe composite” puis sélectionner vos trois courbes. Le logiciel se charge de les relier pour vous.

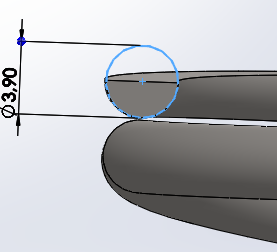
9 – Maintenant que vous avez votre hélice en un seul morceau il vous faut créer son corps. Sélectionnez “Bossage balayé”, créez votre esquisse, sélectionnez l’hélice et le logiciel se charge du reste.

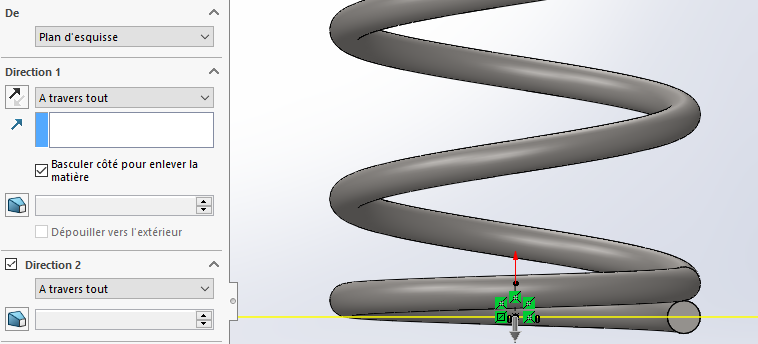
10 – Maintenant que vous avez votre ressort nous pouvons passez aux étapes finales. Pour ce faire, vous allez sélectionner “Enlèvement de matière extrudée”. Tracez un trait qui coupe le cercle de votre esquisse en deux. Puis mettez les paramètres ci-contre. Si jamais il vous reste seulement le mauvais bout, ne vous en faites pas, cliquez sur “Basculer côté pour enlever la matière”. Refaites cette même étape pour l’autre bout de votre ressort.

11 – Maintenant que votre ressort est complet il ne vous reste plus qu’à créer un plan central. Allez dans “Insertion” -> “géométrie de référence” -> “Plan”. Une fois cela fait créez votre plan parallèle au à la base coupée de votre ressort.

12 – Une fois toutes vos pièces terminées il ne vous reste plus qu’à les assembler. Servez vous des axes et des faces des pièces pour les contraindre entres-elles.

Maintenant que vous savez tout sur l’hydrogène et sur les principales fonctions SolidWorks vous êtes des pros pour pouvoir prendre en main un projet tel que celui-ci. Sur ce, nous espérons que cet article vous a plu et vous a été utile.

Merci pour votre lecture !!!

La boite à histoire

Notre projet s’intitule “boîte à histoires”. Une boîte à histoire est un objet destiné aux enfants qui raconte des histoires préenregistrées adaptées pour le développement de l’enfant. Il existe toutes sortes de boîtes à histoires sur le marché, l’objectif du projet est de concevoir de A à Z une boîte à histoire à prix équivalent de ce qui existe sur le marché.  En plus, nous devions trouver un moyen d’ajouter facilement des histoires avec un câble USB.

Durant les 100 heures de projets, nous avons découvert le monde de l’électronique, nous avons pu faire de la soudure, de la programmation, de la recherche d’information sur des composants, une prise en main de logiciels comme EAGLE, de la conception CAO…

Déroulement du projet

Le projet s’est déroulé en plusieurs étapes pour arriver à la construction finale de la boîte à histoire. La première est la recherche des composants dont nous avions besoin pour faire fonctionner la boîte et la découverte de l’Arduino.

1) Recherche des composants de la boite et la découverte de l’Arduino

Tout d’abord, comme nous partions de zéro, il fallait faire des recherches sur les composants qui nous seraient utiles pour la conception de la boite à histoire. Pour commencer, nous avons fait des recherches et testé des shields que nous avions déjà à l’école. Ensuite, nous avons commandé le matériel qui nous manquait pour construire la boite à histoire. Nous avons testé tout les shields séparément avant de les combiner ensemble.

C’était assez fastidieux car nous ne savions même pas si c’était possible de fabriquer une boîte à histoire avec Arduino.

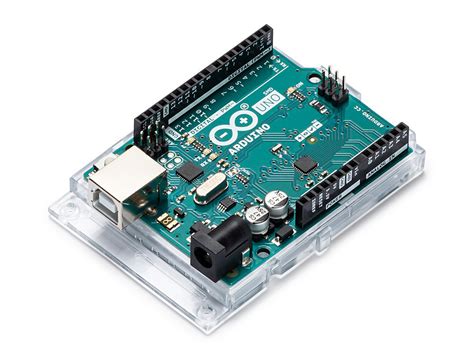
Carte Arduino Uno

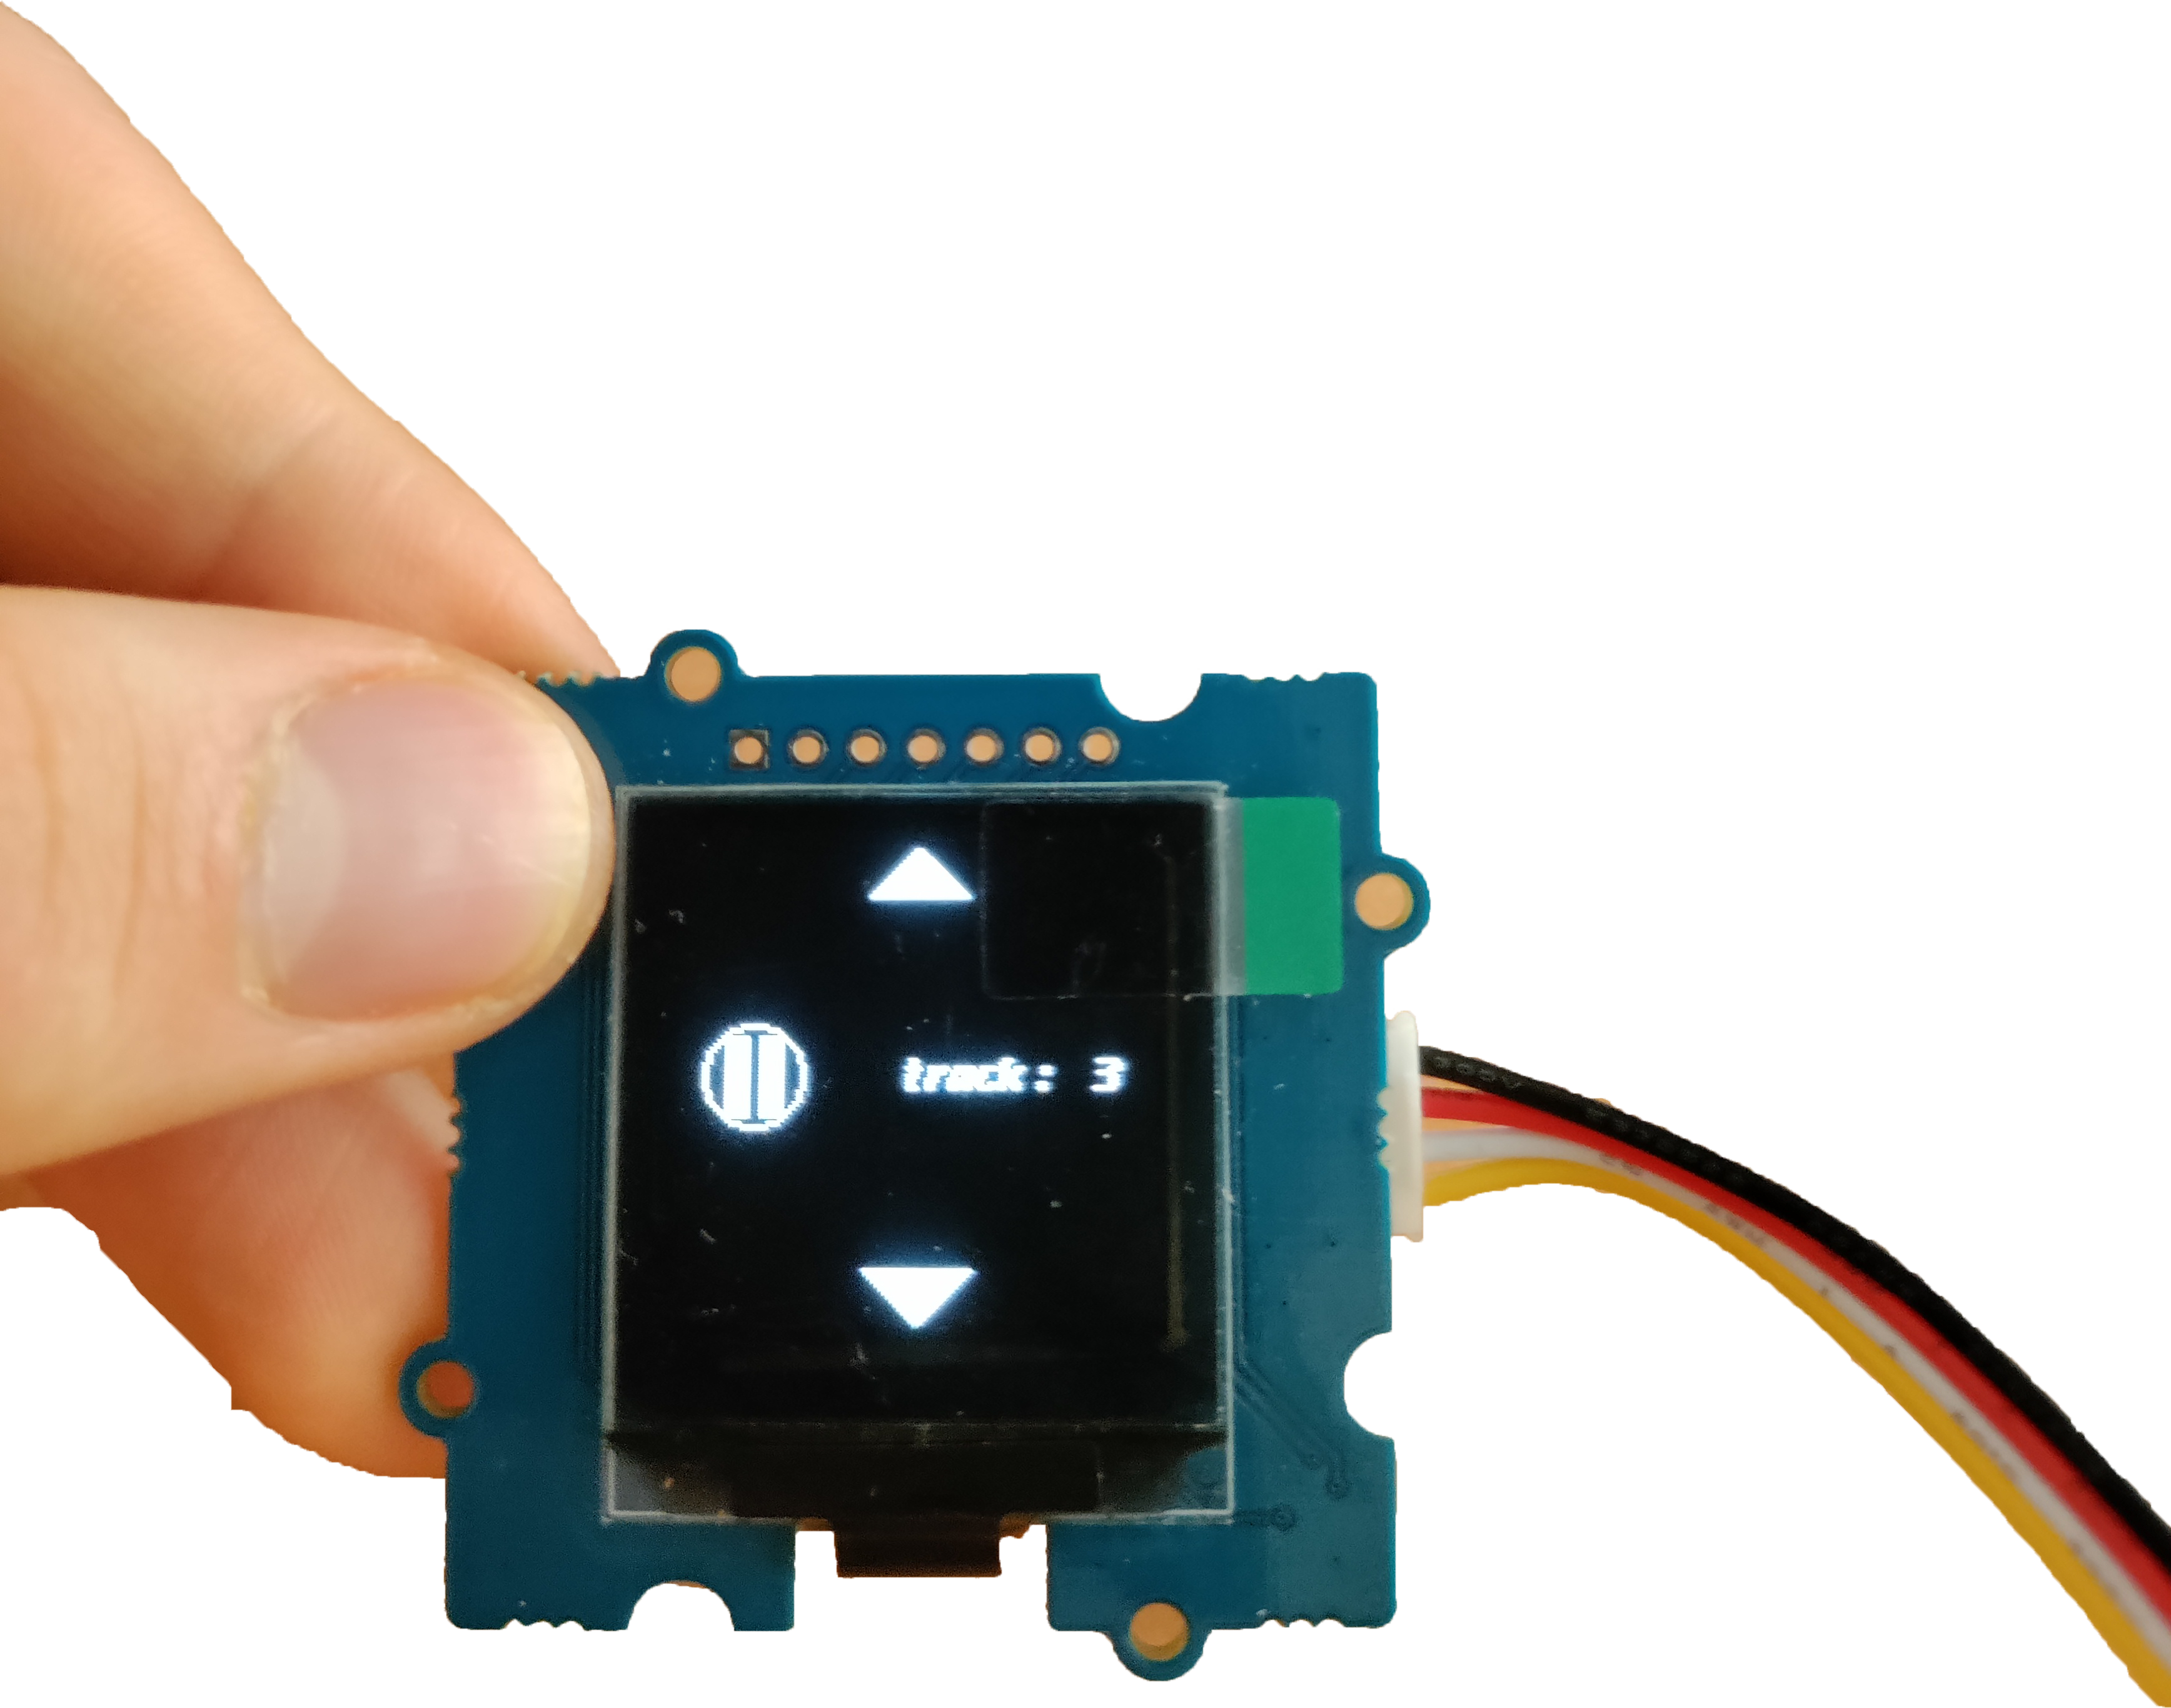
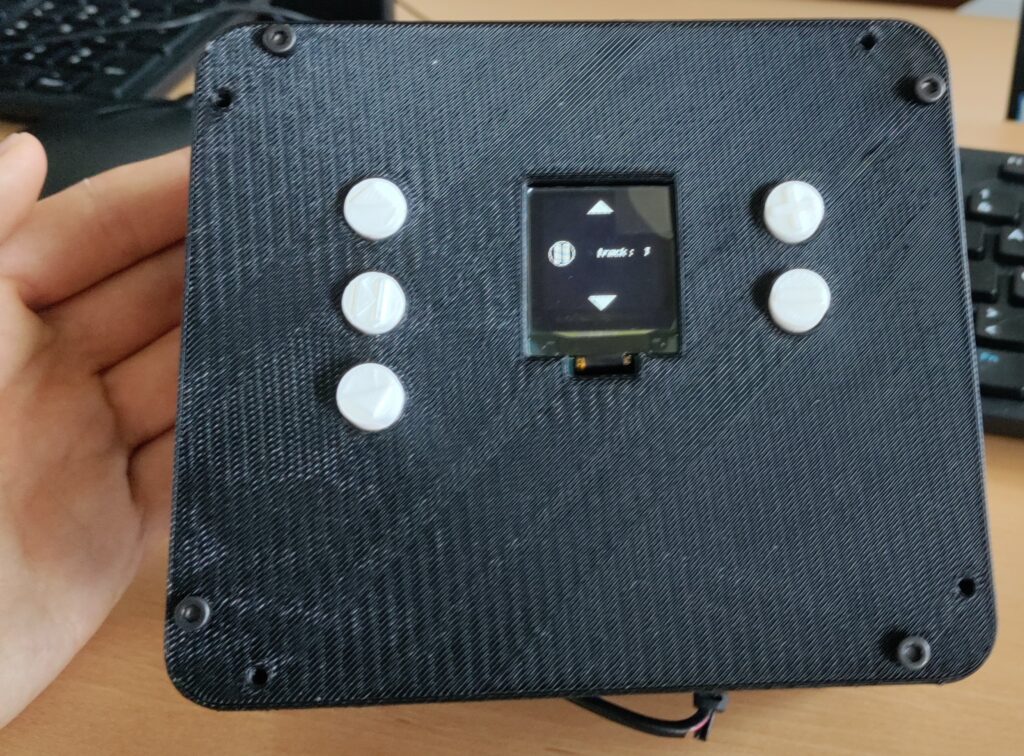
Au départ, nous avons essayé un écran de 128*128 pixel.  Il allait servir d’écran d’information pour la sélection des histoires. Nous avons réussi à créer une interface correcte pour l’Arduino. Nous lui avons aussi créé un logo pause pour qu’il change en fonction d’un bouton.

écran avec l’interface graphique
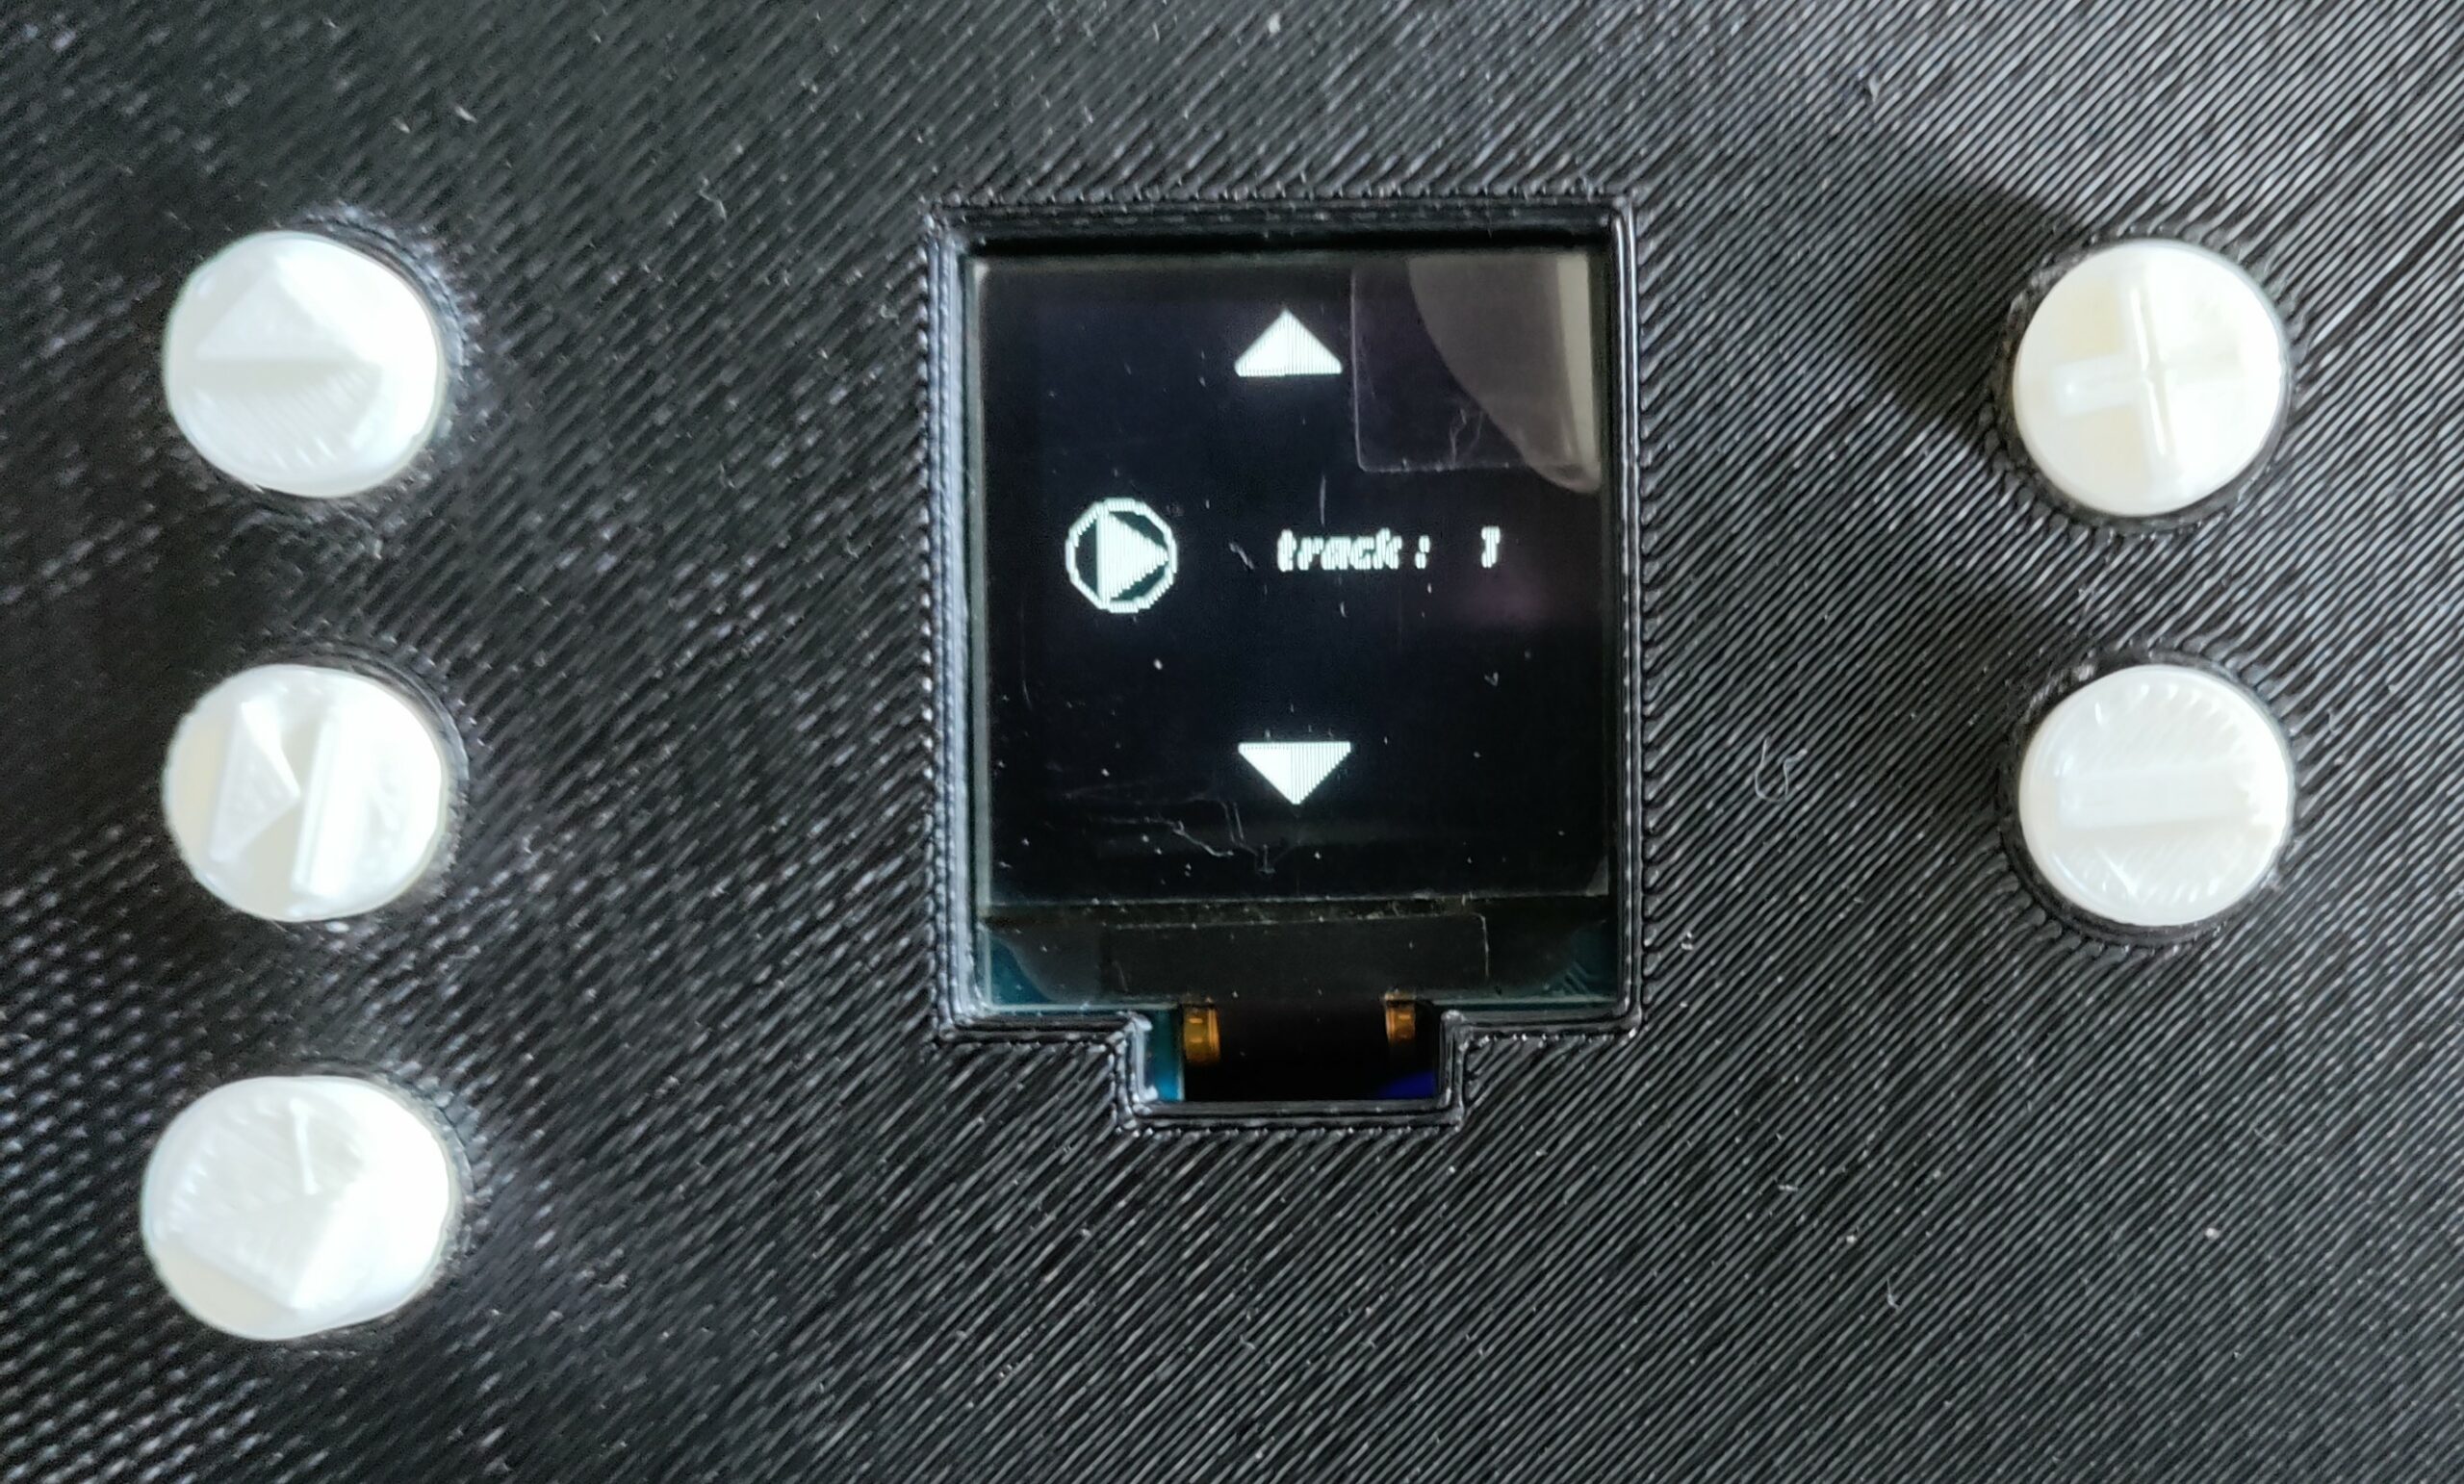
écran fixé à la boite
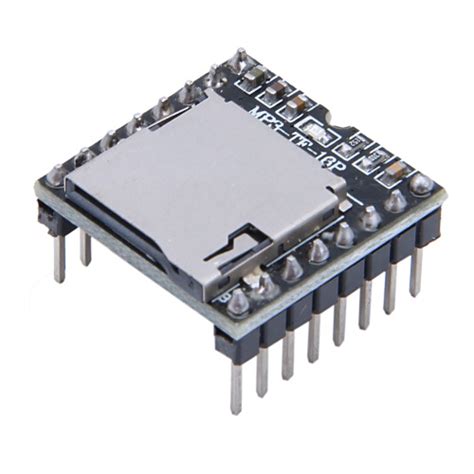
DFplayer

Ensuite, nous sommes passés sur la programmation du son. Nous avons testé au départ un shield  “Music Maker” qui contenait une carte SD. Le son marchait bien, cependant nous n’avons trouvé aucun moyen d’accéder à la carte par USB. Cela nous a obligé à changer des composants et d’utiliser un DFplayer, un module mp3 pour Arduino. Ce qui nous intéressait dans le DFplayer était sa connexion USB+ et USB-. Cela nous a permis d’accéder facilement à la carte SD sans l’enlever.

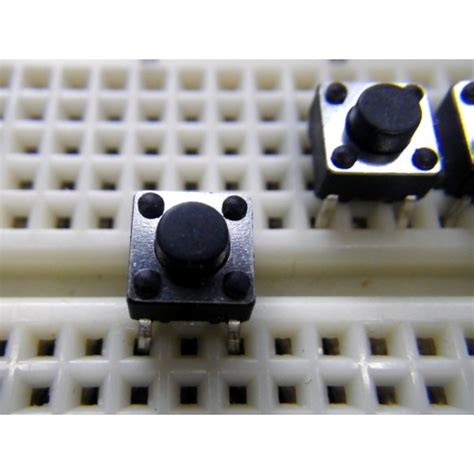
Après nous avons enchainé par à la programmation des boutons. Nous avions besoin de 5 boutons :  

Boutons types pour Arduino
  • un bouton avancer et un bouton reculer, ils servent à changer de musique. Le numéro de la musique sera modifié après l’appui sur un des 2 boutons.
  • un bouton pause, un appui met la musique en pause et l’écran change son affichage. Un second appui relance la musique et change l’interface de l’écran.
  • un bouton qui augmente le son et un qui le baisse, ces deux boutons sont tous les 2 responsables du volume. Nous aurions pu utiliser un seul bouton rotatif.

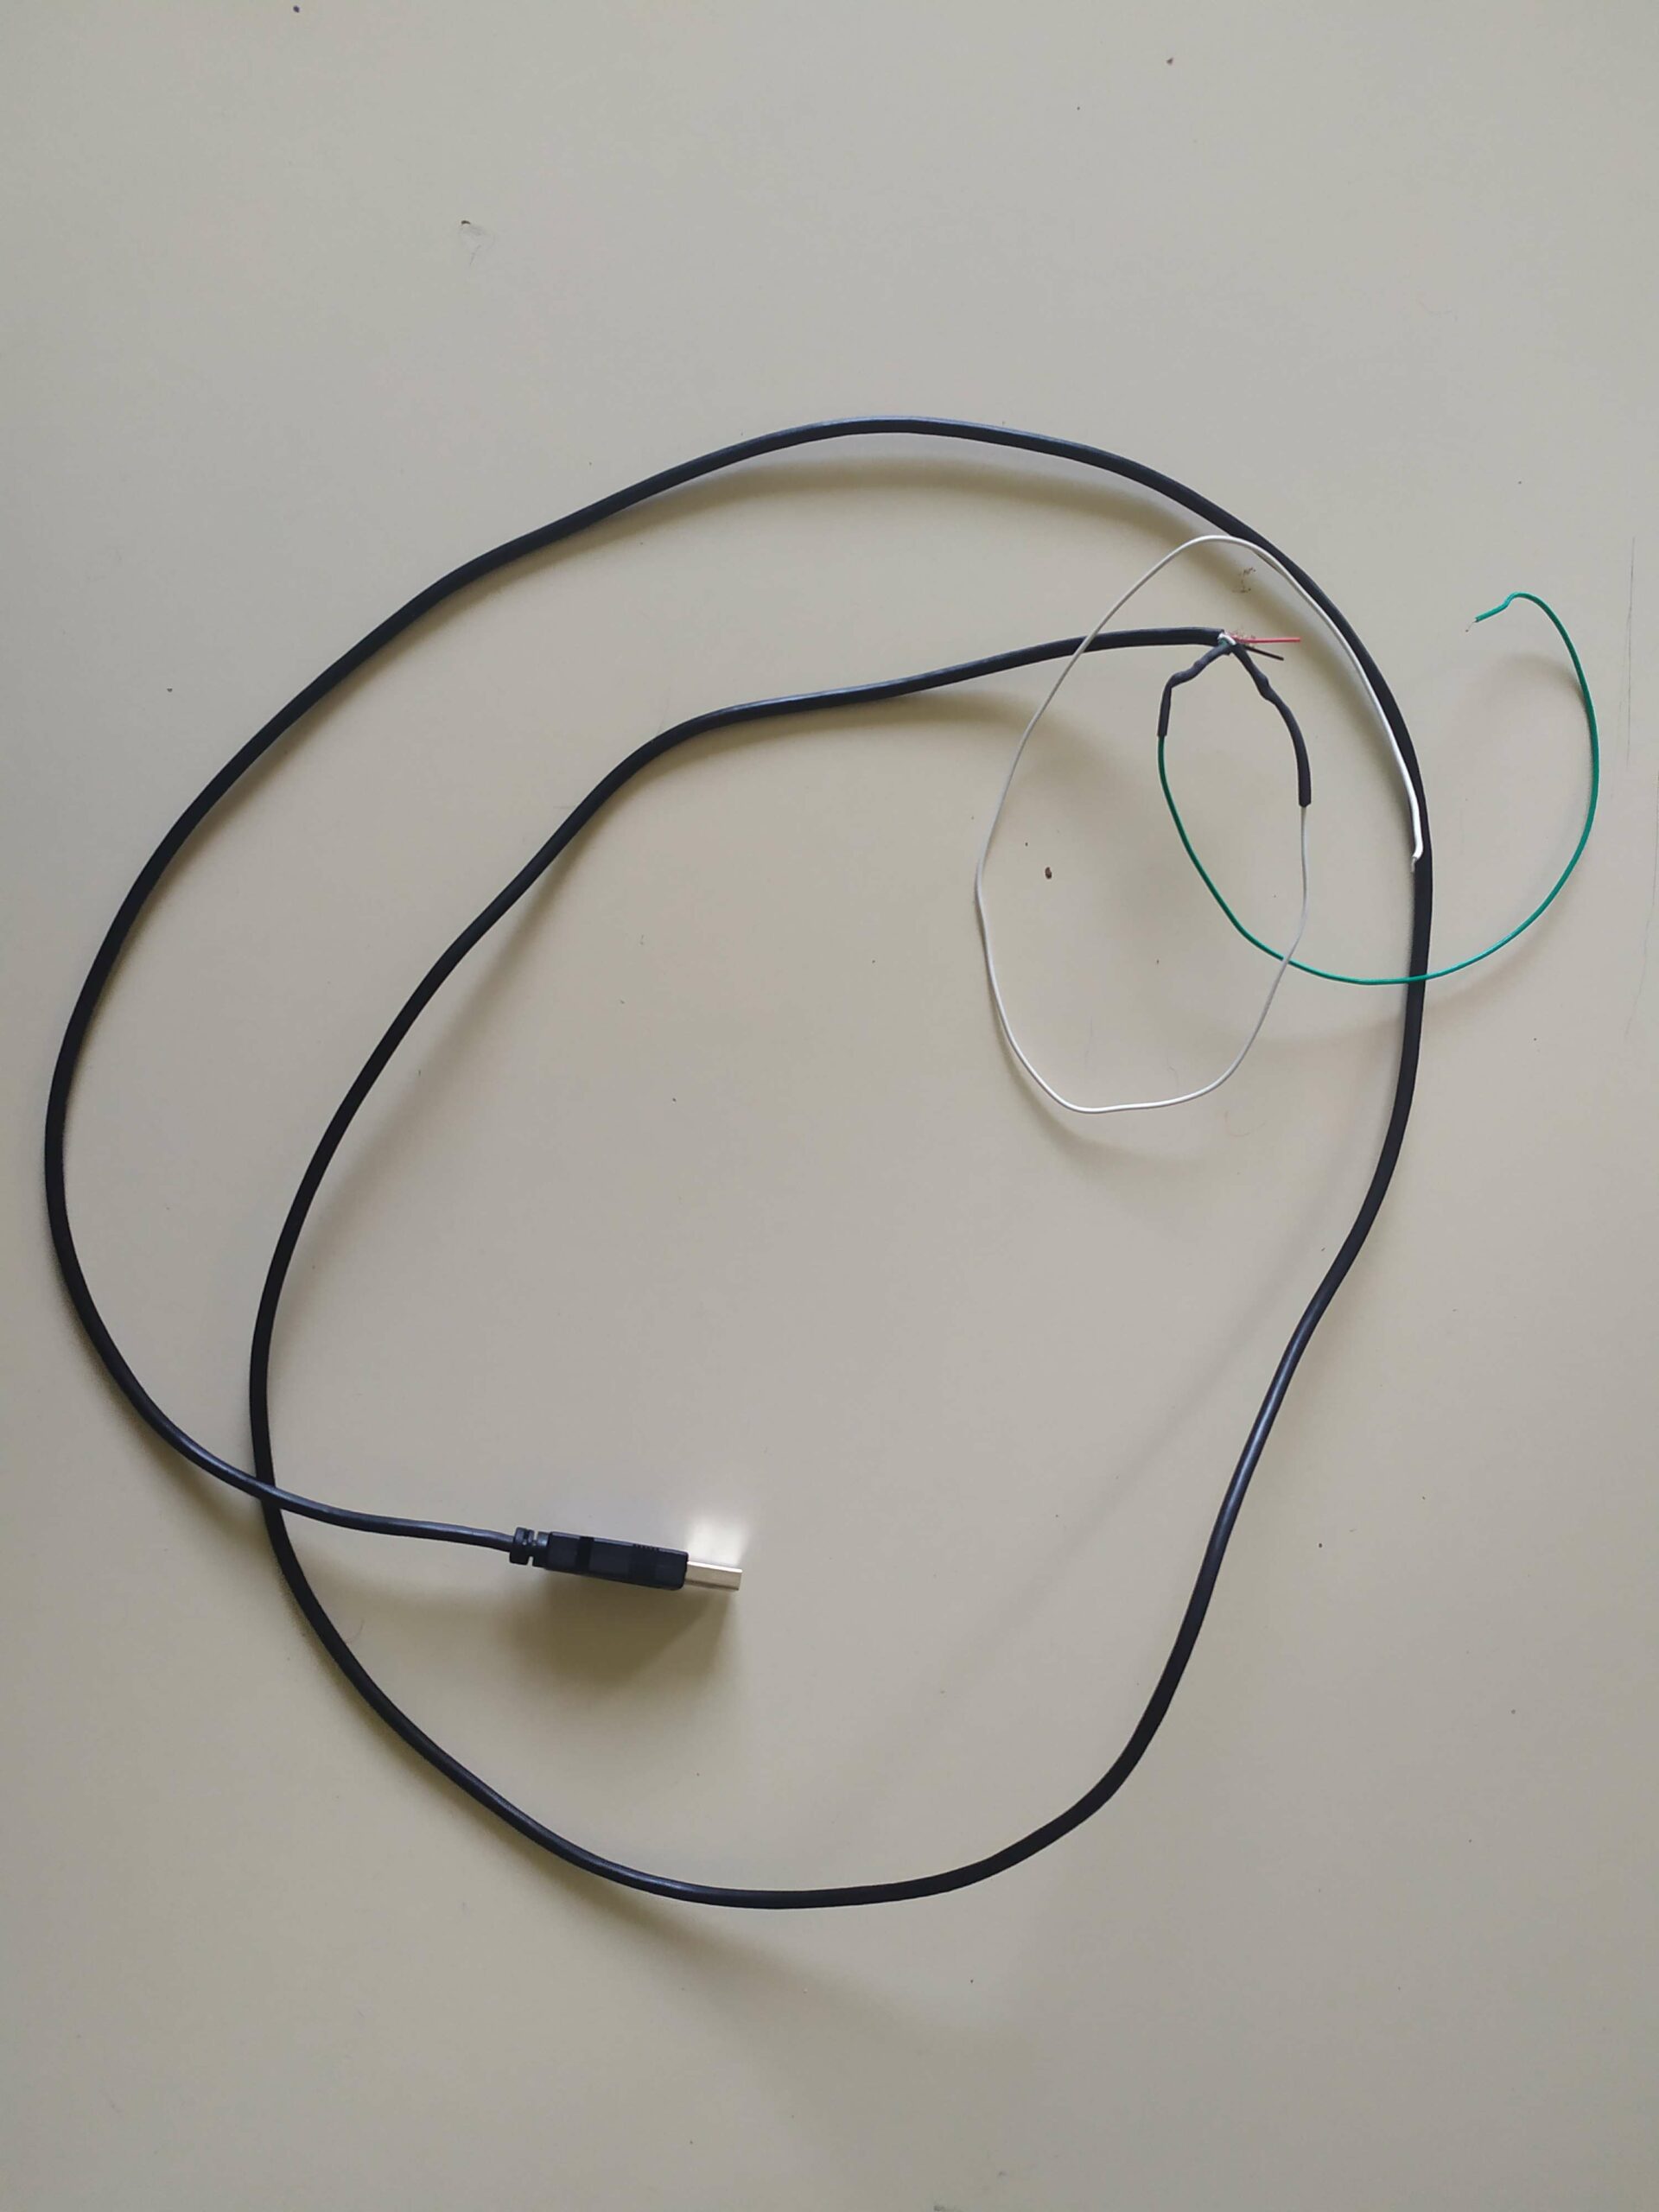
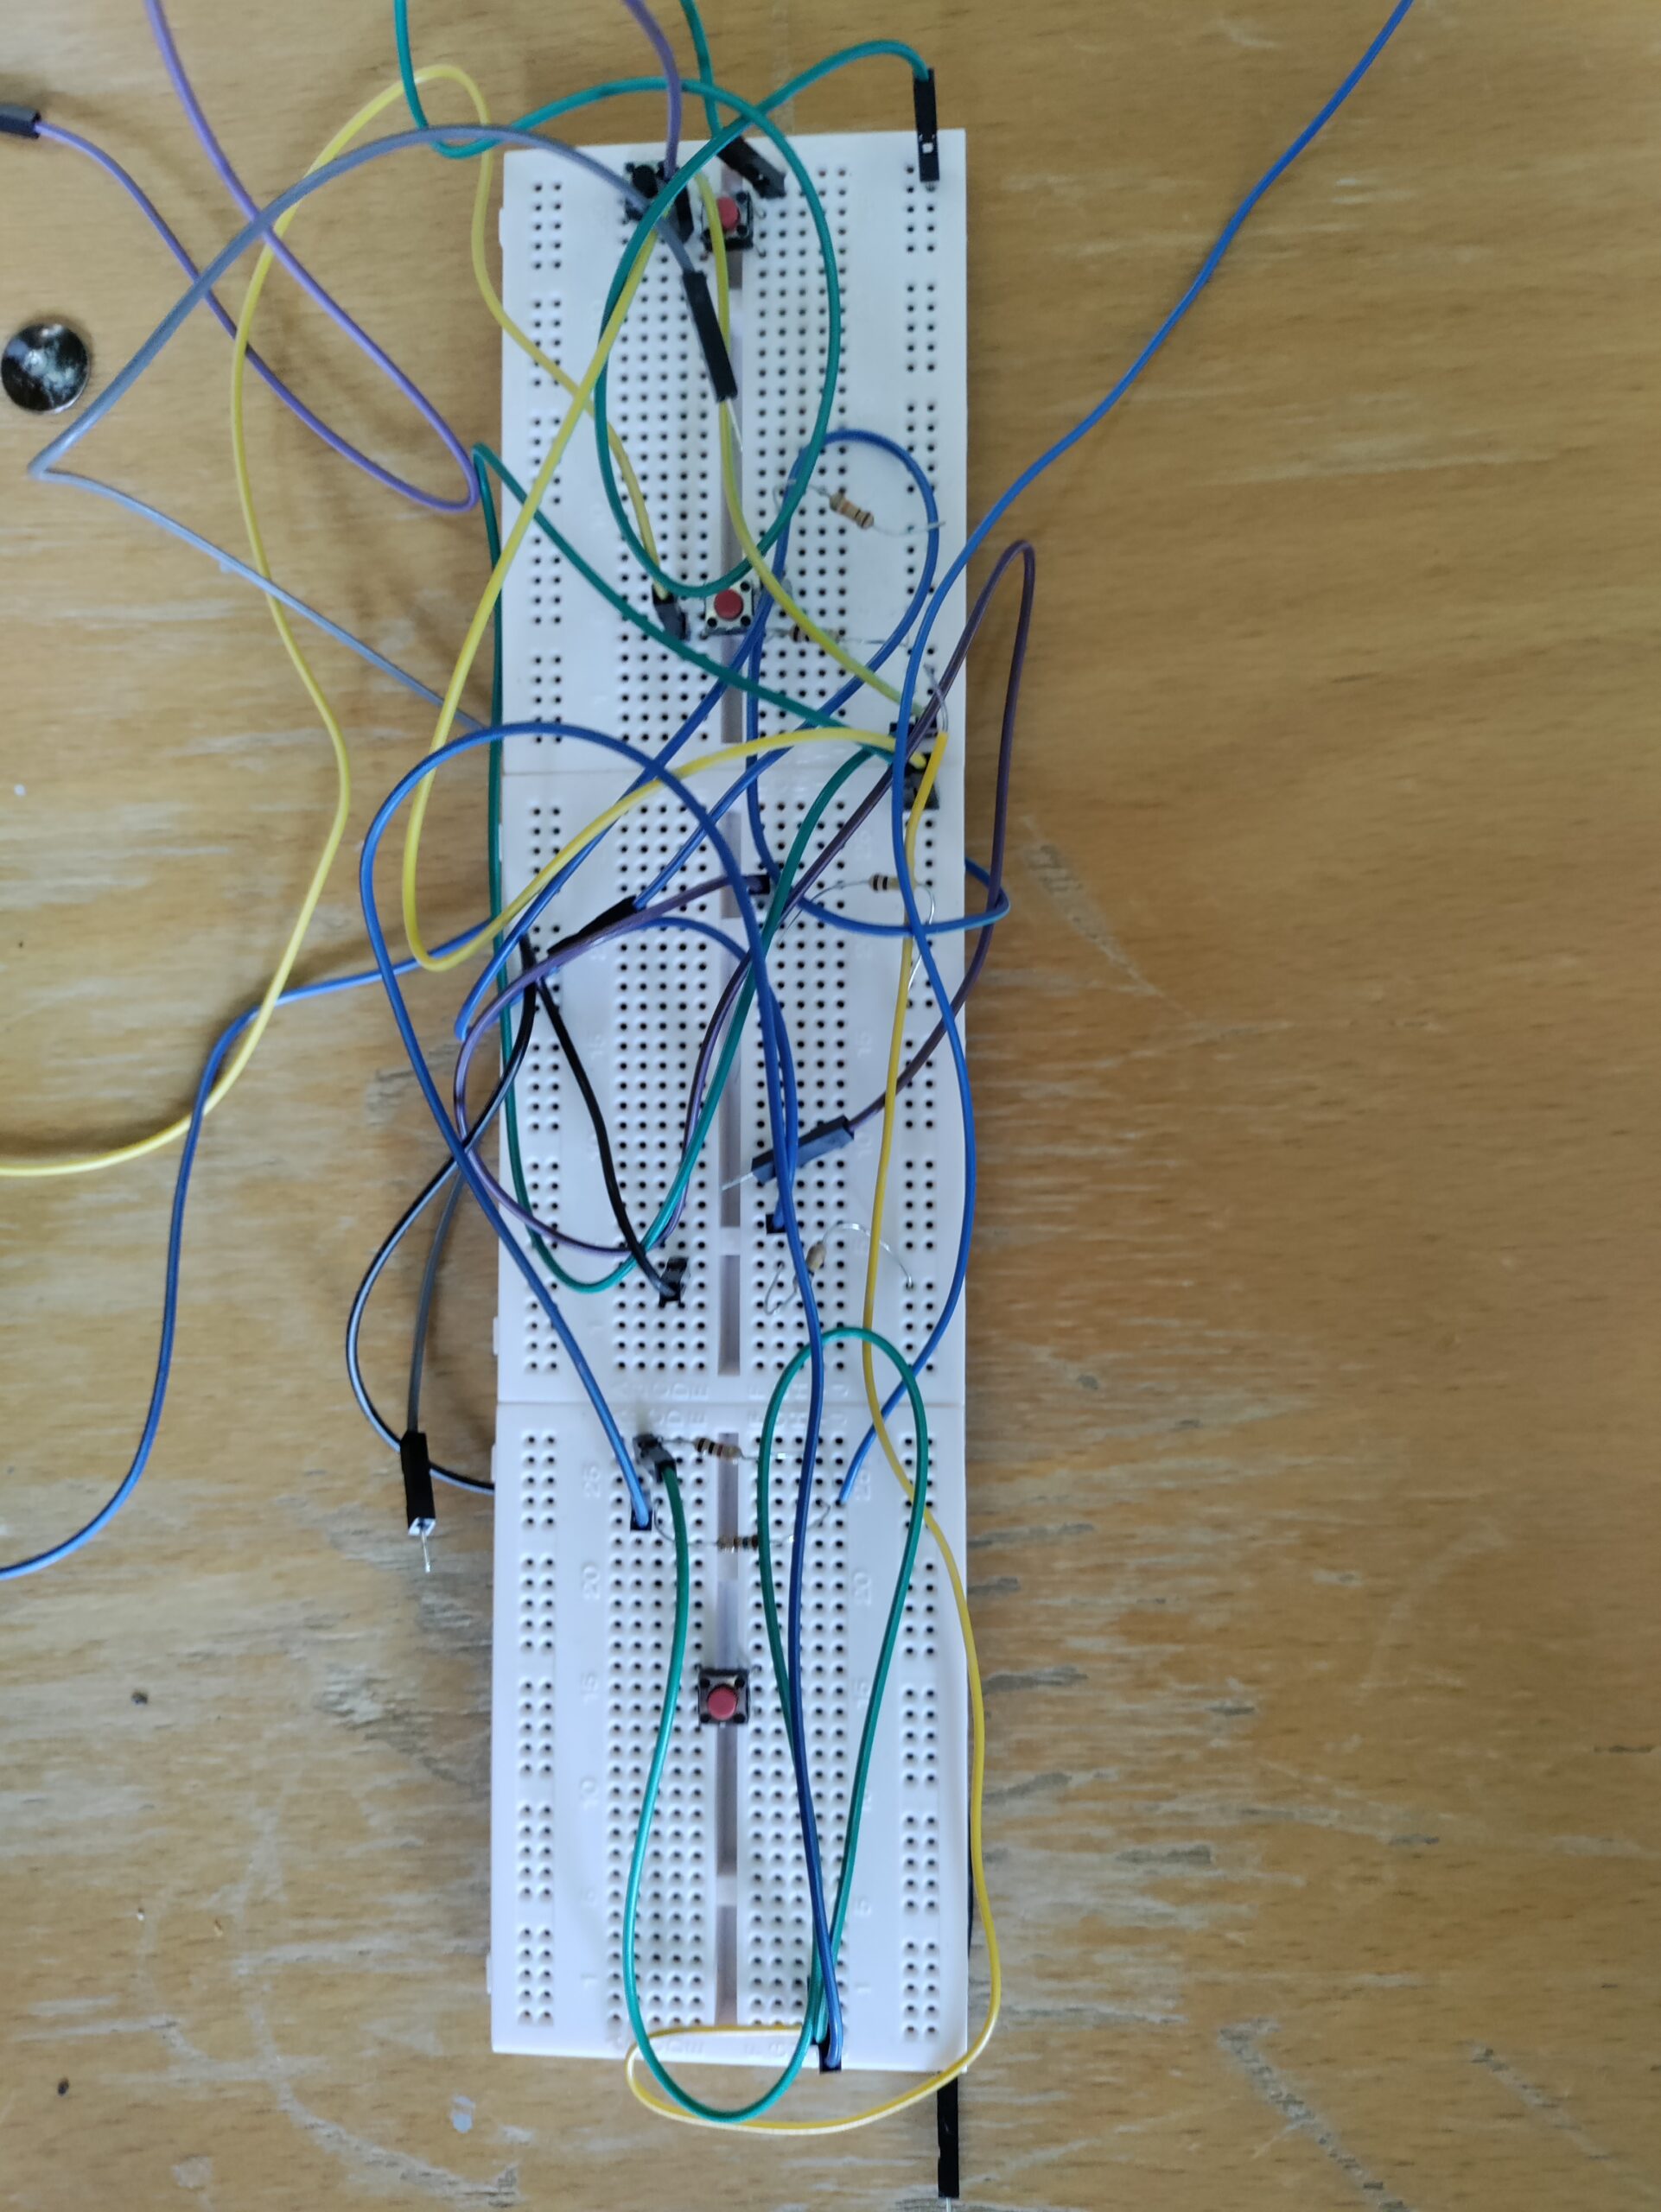
Une fois cette étape de test terminée, nous avons combiné tous les programmes ensemble pour en former un seul (dont on vous épargnera le contenu) . Nous avons utilisé un breadboard pour placer les boutons et le DFplayer. La connexion USB pour modifier les fichiers à l’intérieur de la carte SIM du DFplayer était faite grâce à une câble USB dénudé. C’est à ce moment-là que nous avons pu voir si le projet était faisable sur Arduino. Étonnement, la connexion par USB fonctionnait, et les boutons aussi.

2) Impression du shield Arduino

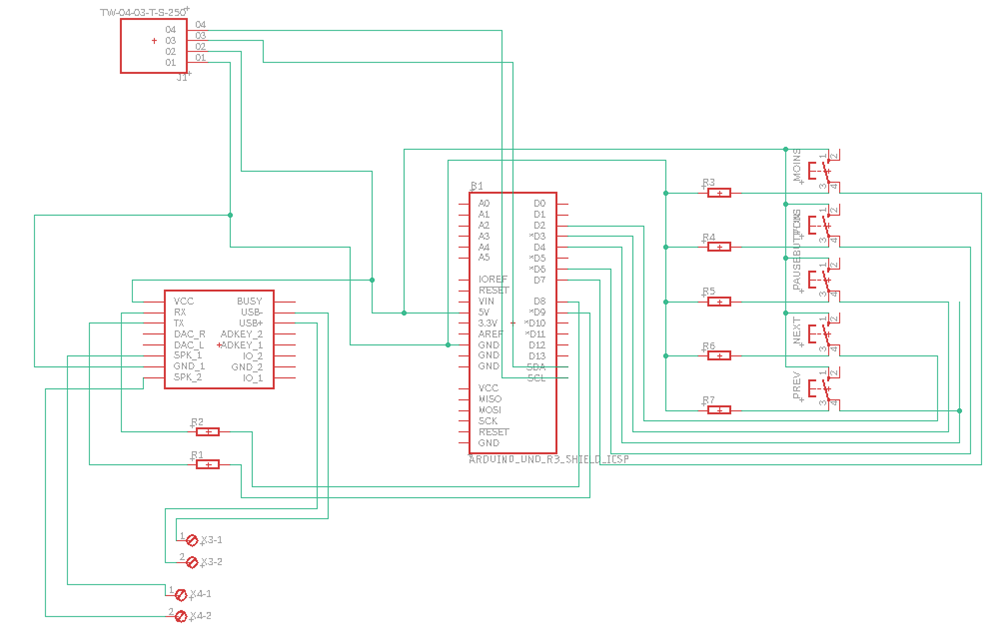
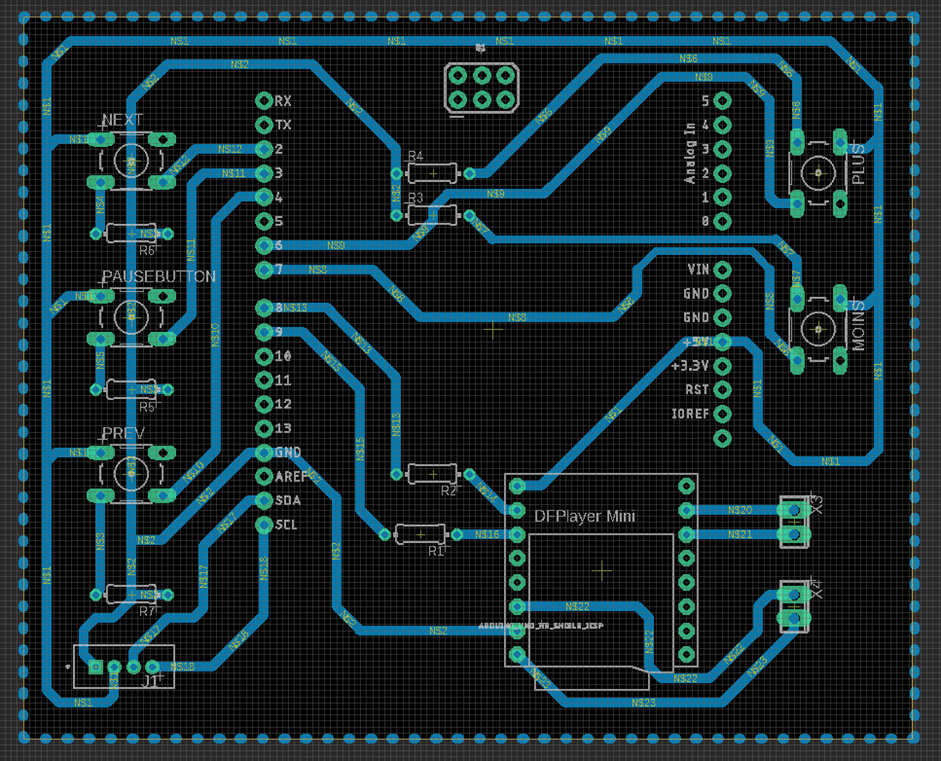
La première étape était terminée, la seconde était de transformer l’amas de fils présent sur le breadboard en une carte électronique. Nous avons utilisé le logiciel EAGLE pour créer la carte sur mesure.  

Pour imprimer la carte, il faut tout d’abord importer les composants et faire leurs liaisons sur la partie “shematic” d’EAGLE. C’est assez long car il faut retrouver la référence de chaque composant que l’on veut ajouter

Schématique de la carte

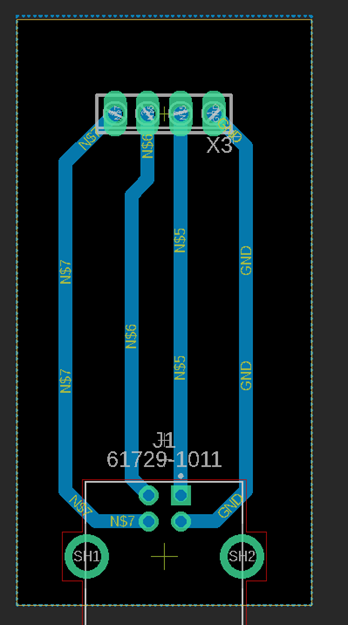
Une fois la partie “shématic” faite, nous passons à la partie “ bord” du logiciel. Cette partie a pour objectif de reproduire les mêmes liaisons entre les composants que celles présente lors de l’impression. Nous ne pouvons pas croiser les fils de la carte contrairement à la partie “shématic”.

board désignée sur Arduino
board mini carte

Nous avons eu besoin de faire 2 prototypes pour que la carte marche entièrement. Avec cette carte, nous avons aussi imprimé une petite carte qui servira d’entrée USB. Le VCC, le GND, le USB+ et USB- seront récupérés par des borniers à vis au bout de la petite carte.

3) La batterie

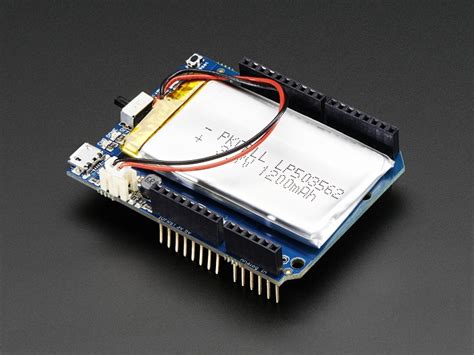
La dernière étape pour avoir un objet fonctionnel était l’ajout de la batterie. La boîte à histoire doit être transportable, il nous faut donc une batterie rechargeable pour assurer son  fonctionnement. Nous avons utilisé un shield arduino batterie ainsi qu’une batterie de 3.7 volt et de 1.2 Ampères. La batterie est rechargée par un connecteur micro USB.

Shield batterie Arduino

3) CAO

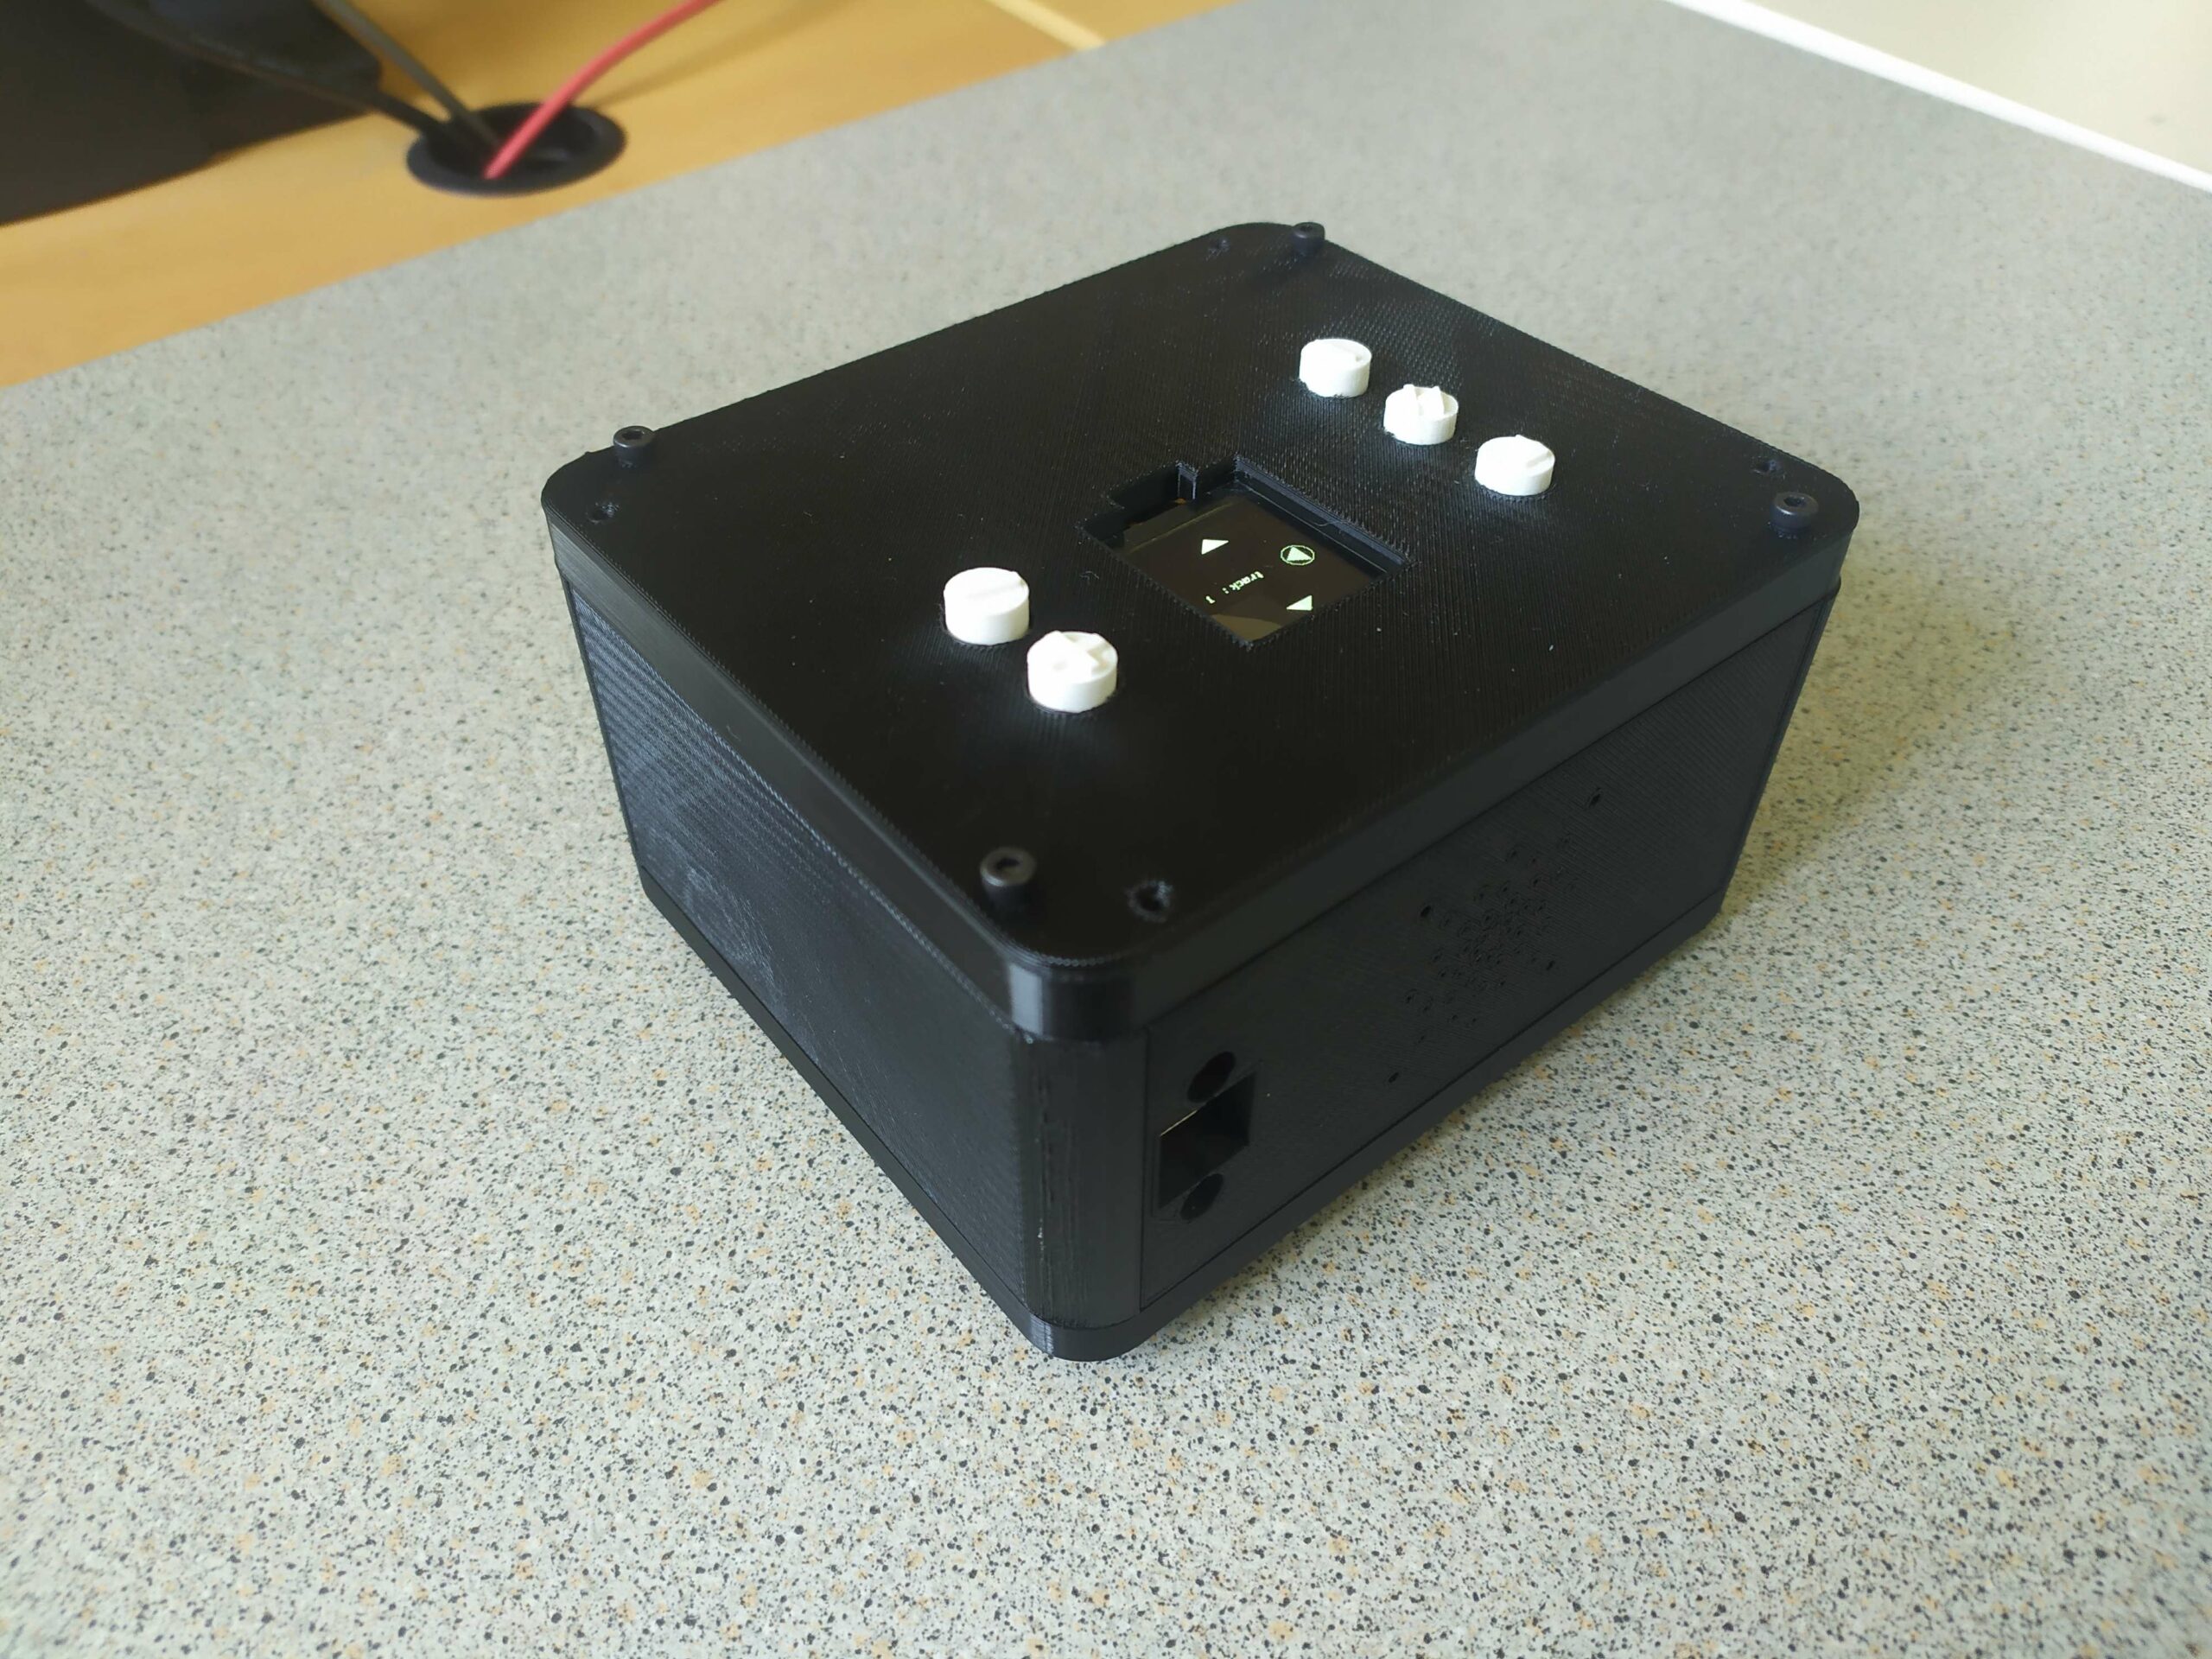
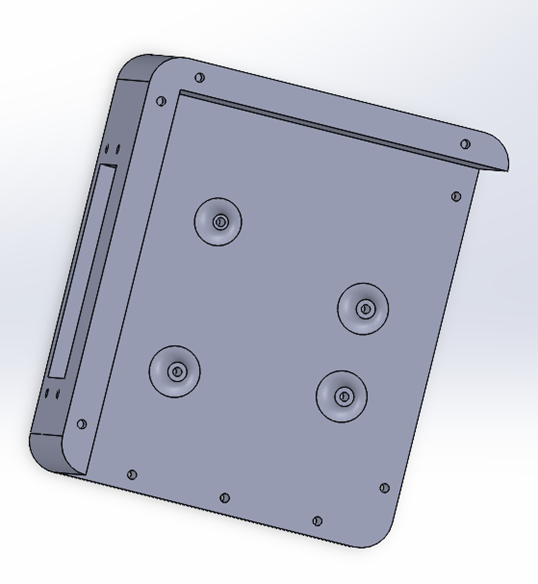
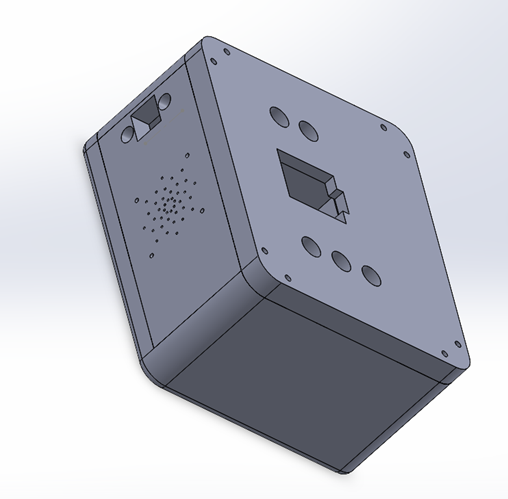
Nous avons ensuite fabriqué un boîtier pour la boîte à histoire. Il nous restait peu de temps pour faire un design stylisé, nous avons donc fait un design très simple. Le boutons présent sur le shield imprimé sont superposés par des surboutons.

Coté sortie USB B et son
Coté sortie USB et son

Conclusion

Nous avons apprécié faire ce projet, c’était très enrichissant. Nous avons découvert l’univers de l’électronique à notre façon. Cette période de projet était très intéressante pour nous. Être en autonomie nous a appris à nous débrouiller et à apprendre à notre rythme. Nous avons pu progresser par nos propres expériences, ce qui est encore plus gratifiant. De plus, ce projet a joué un rôle important pour notre avenir. Nous voulons tous les 2 travailler dans un milieu proche de l’électronique ou de l’informatique. 

Nous sommes satisfait de notre travail, la boite est fonctionnelle. Il reste toujours beaucoup d’éléments à perfectionner. Avec plus de temps, nous aurions pu par exemple ajouter un mode veille ou créer un meilleur visuel. Pour plus d’information, lien vers le GitLab Angers.

Boîte à histoire
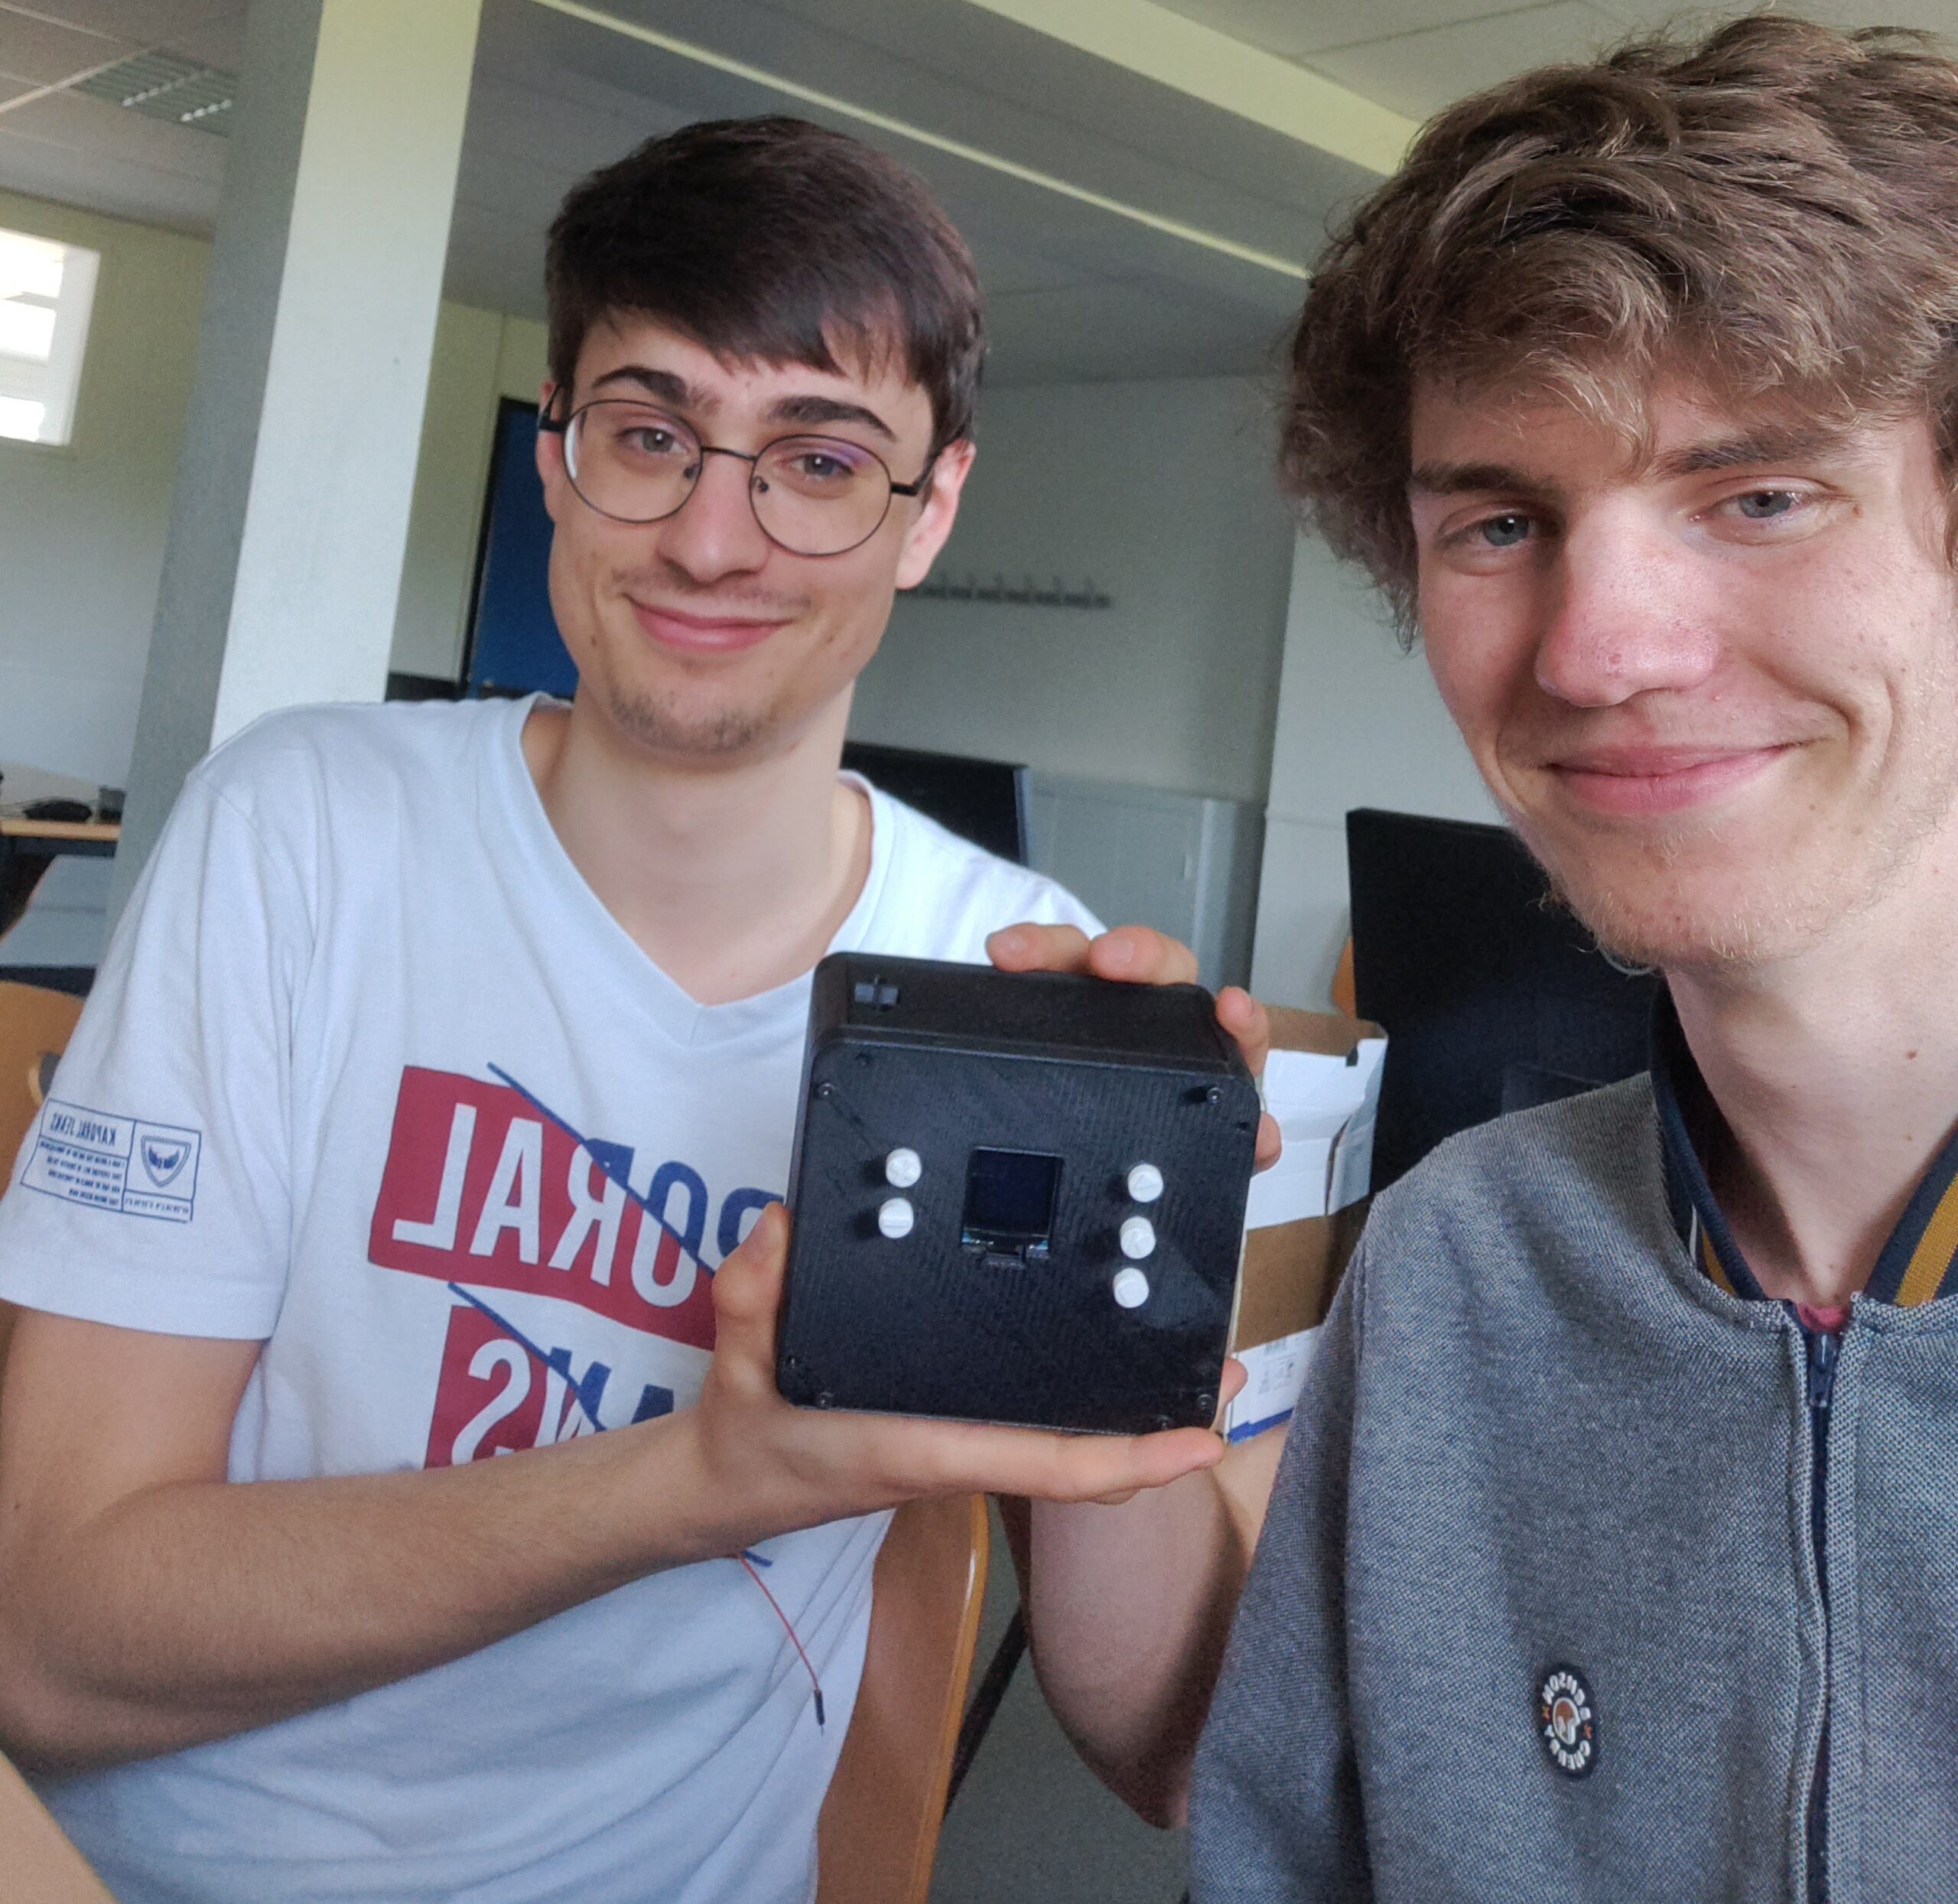
En partant de la droite, Adrien et Maxime

Merci d’avoir lu jusqu’au bout !

Adrien Morille et Maxime Lambert

Projet PEIP 2A – Robot 5R

La PlotClock

Bonjour à tous !


L’objectif de ce projet est de réaliser une Plotclock où le robot a pour tâche d’écrire l’heure en temps réel. Ce robot fonctionne avec deux bras, composés tous les deux de deux avant-bras, reliés entre eux au niveau de la tête d’écriture. Les deux bras sont dirigés de manière à dessiner l’heure sur l’écran à l’aide de servomoteurs.

Notre robot est équipé, en tête d’écriture, d’une LED UV pour écrire l’heure sur l’écran phosphorescent. Après que le robot est affiché l’heure grâce à la LED UV, elle s’efface toute seule, avec le temps.


Voici quelques étapes de la conception de notre robot en passant par la CAO, la programmation, l’électronique et bien sûr quelques problèmes rencontrés.


Notre projet a débuté par une phase de recherche

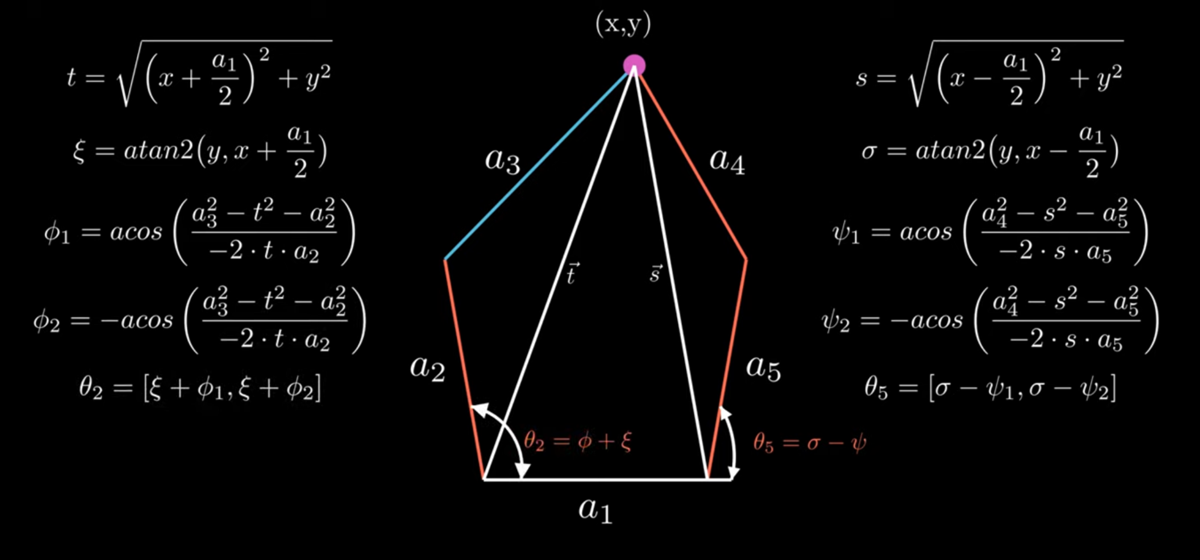
Avant de nous lancer dans la conception de notre robot, nous avons cherché à comprendre comment un robot 5R fonctionne. Pour cela, nous avons fait de nombreuses recherches sur la cinématique inverse, les angles que les servomoteurs doivent réaliser afin que la tête d’impression aille aux coordonnées cartésiennes que nous souhaitons. Pour cela nous avons fait des simulations avec les servomoteurs sur TinkerCAD pour comprendre comment manipuler les servomoteurs et comment fixer les angles afin de pouvoir maîtriser les mouvements des bras.

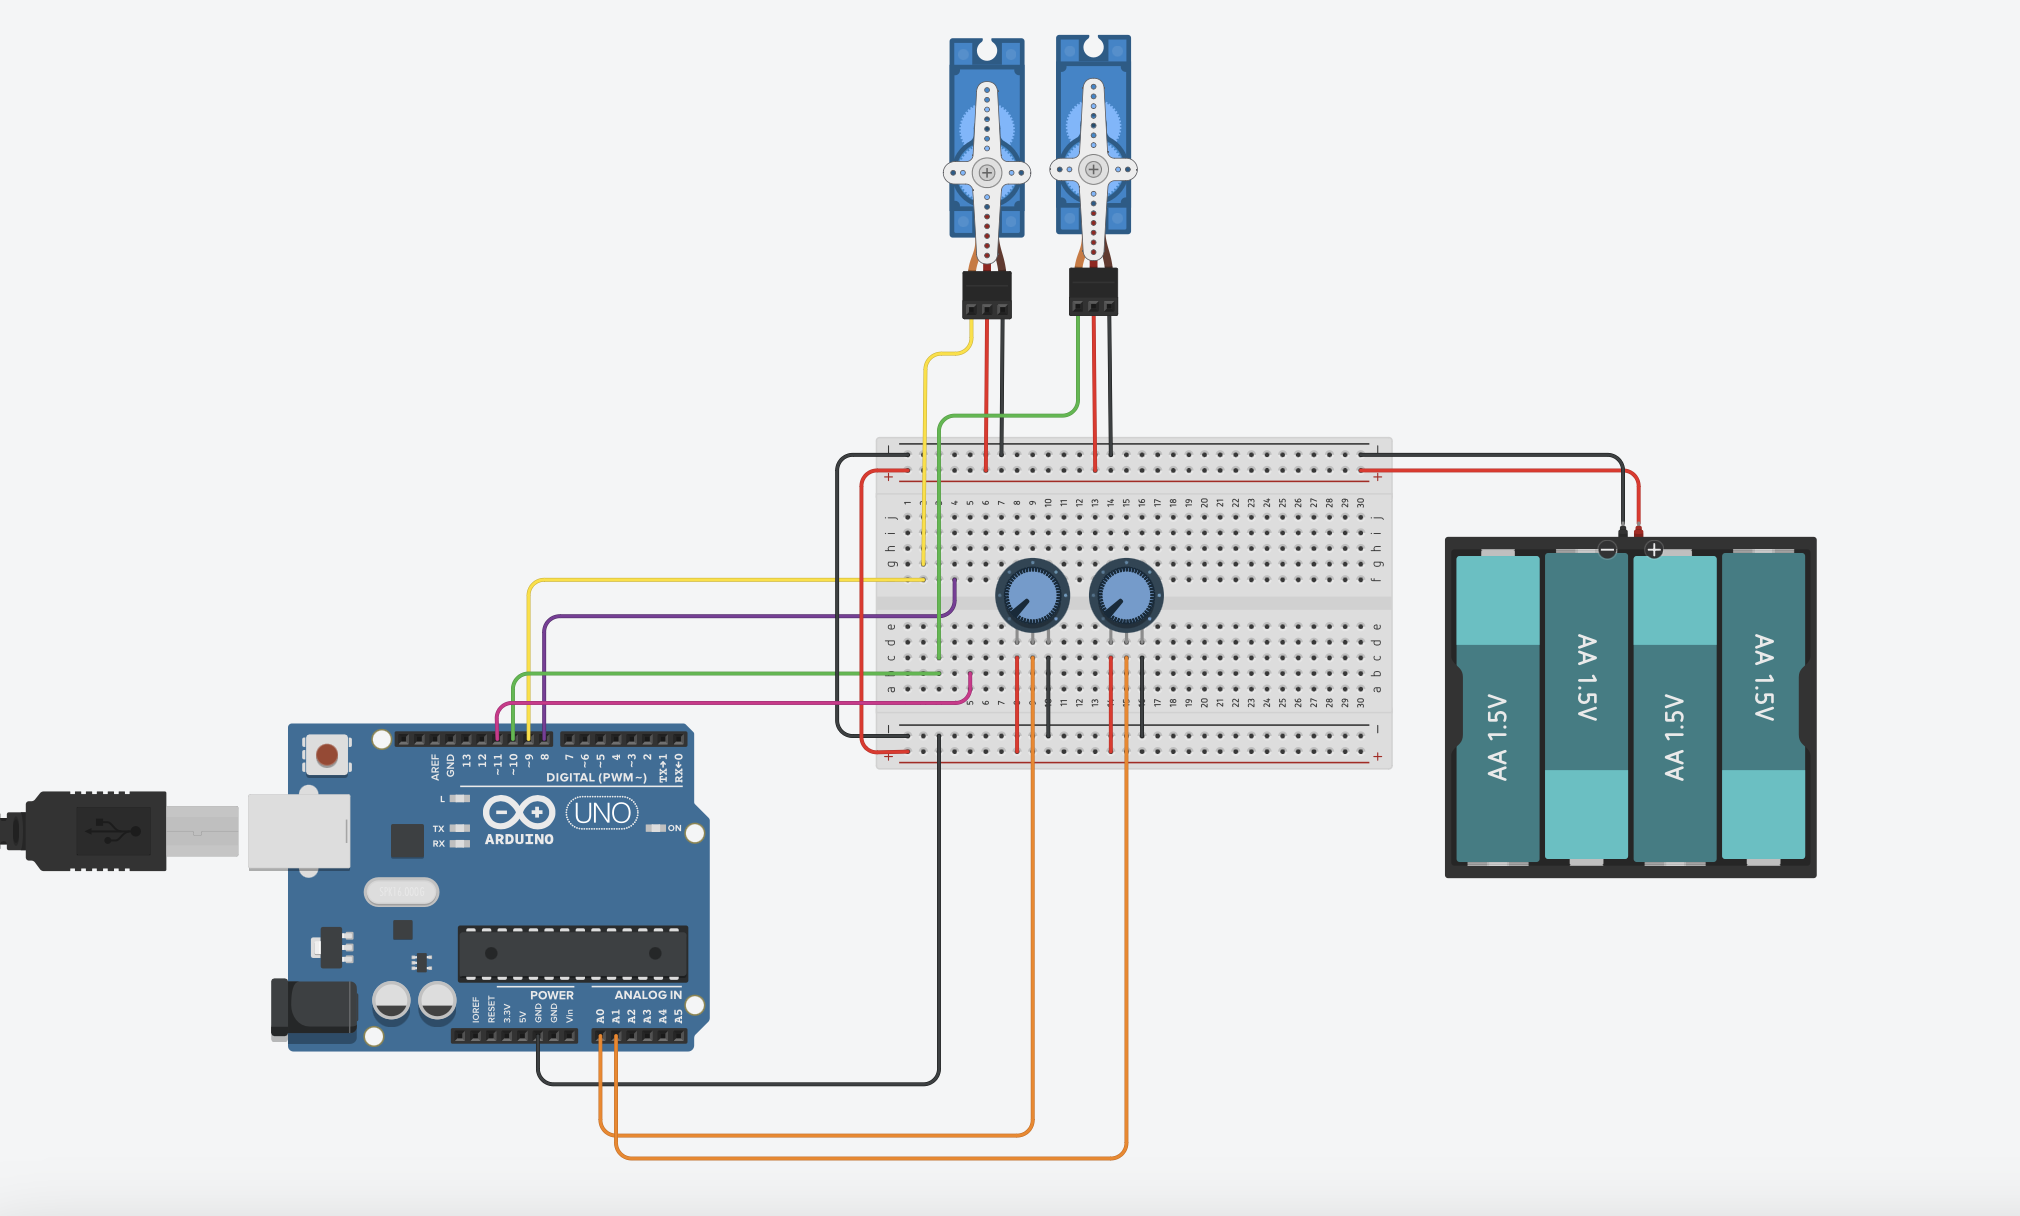
Simulation des servomoteurs avec potentiomètres à l’aide du logiciel TinkerCAD

Après ces essais et de nombreux schémas, nous sommes parvenus à établir trois fonctions qui seront utiles pour déplacer les bras aux coordonnées souhaitées :

//consine formula function
double cosineRule(double a, double b, double c) {
    return acos((sq(a)+sq(c)-sq(b))/(2*a*c));
}

//distance computation macro 
#define dist(x,y) sqrt(sq(x)+sq(y))

//atan2 formula macro 
#define angle(x,y) atan2(y,x)


Conception de notre robot sur SolidWorks

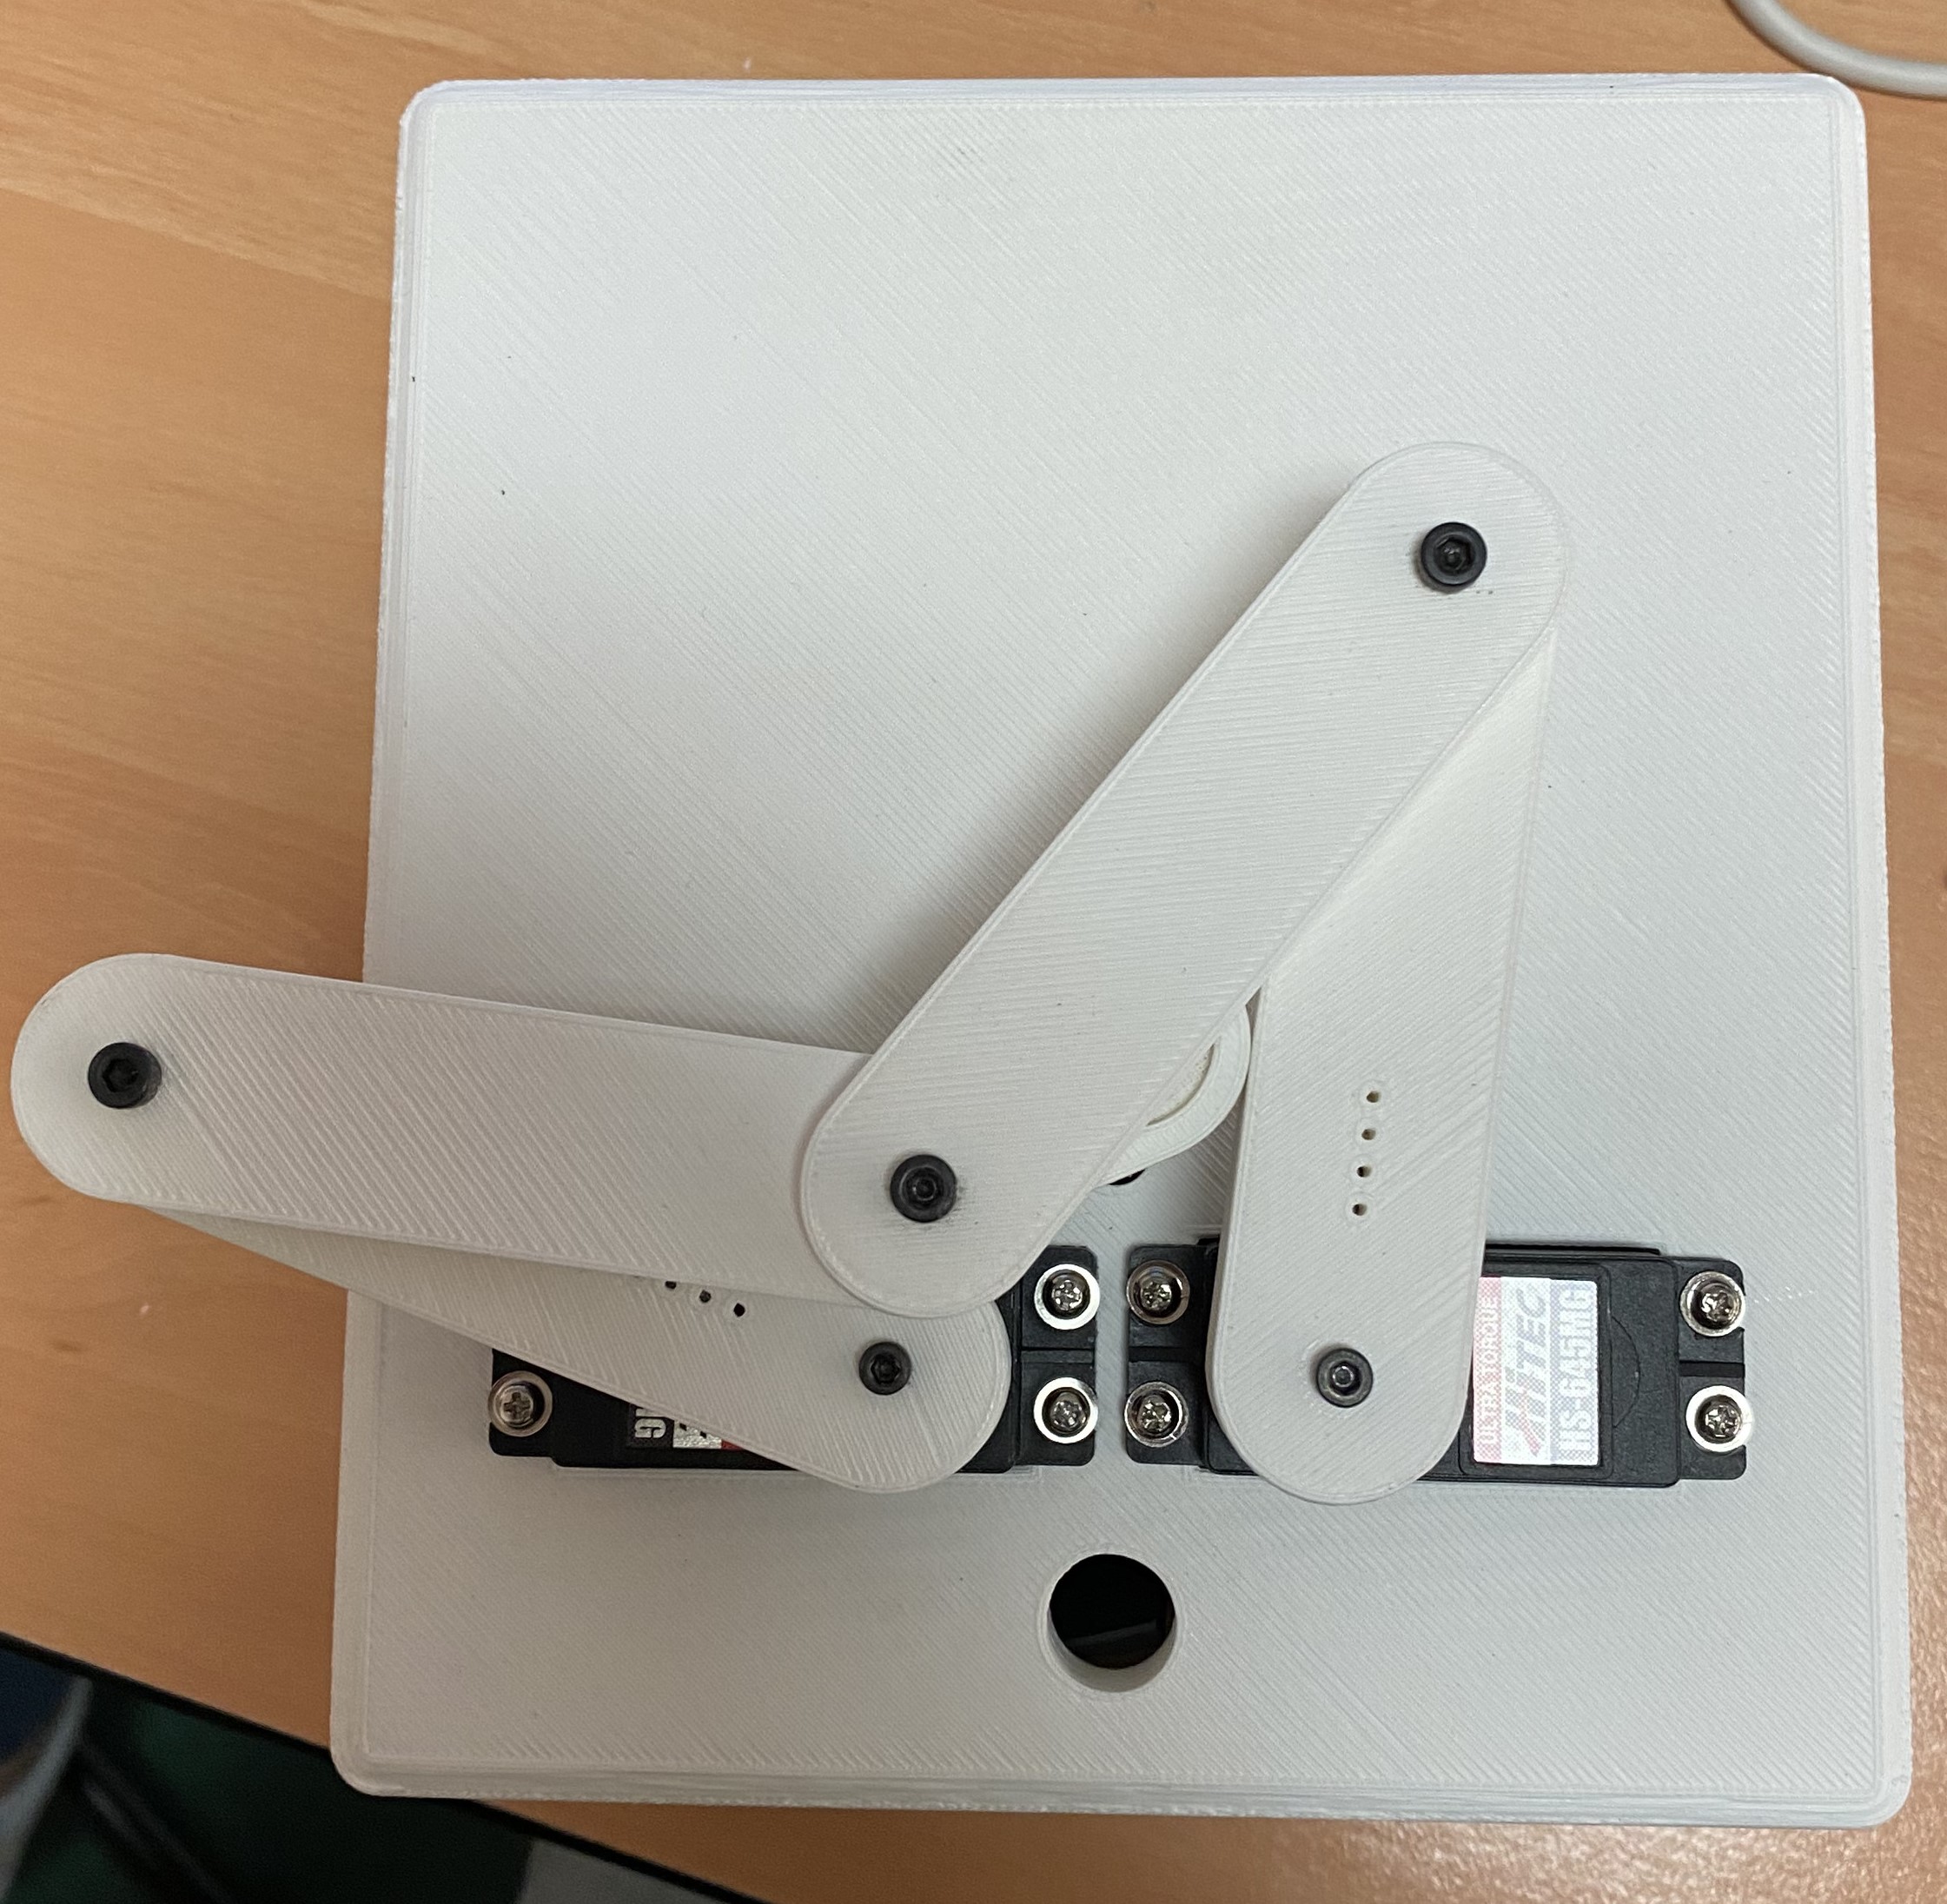
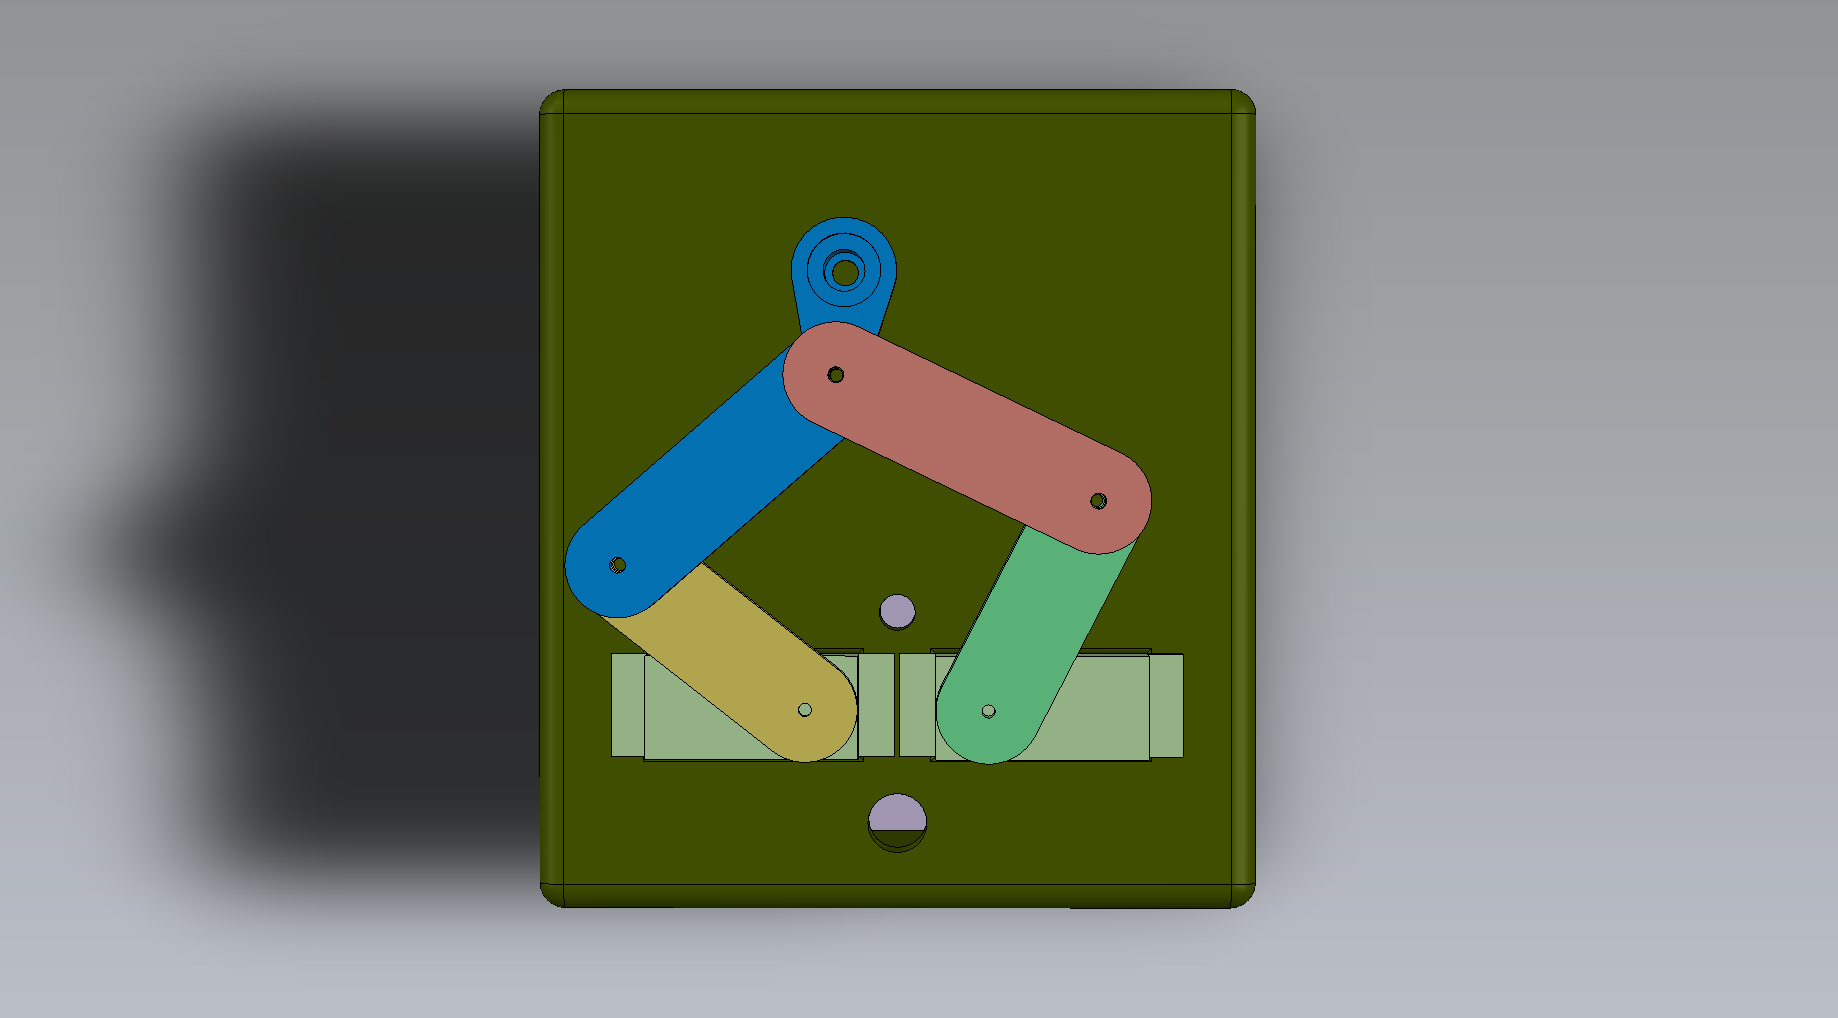
La deuxième étape est de concevoir notre robot sur Solidworks. Nous avons modélisé les bras, les avant-bras, le socle et son couvercle. Le socle, le robot en lui-même, contient les servomoteurs ainsi que le ruban phosphorescent qui a été placé dessus. Lors de la modélisation des bras, nous avons fait face à un problème majeur. En effet, lors de la première impression, les bras et les avant-bras étaient de la même taille, en plus d’être trop long. En faisant des essais avec les servomoteurs, nous nous sommes rendus compte qu’à cause de leur taille, les bras allaient trop facilement dans leur position limite. C’est-à-dire comme le montre l’image suivante :

Voici quelques vues de nos bras, de notre socle et enfin de l’assembage de notre robot avant l’impression, après avoir rectifier le problème rencontré :

Modélisation du bras 1
Modélisation du bras 2

Ce bras ci-dessus (bras 2) est un peu plus épais que les autres afin qu’on puisse garder la tête d’écriture parfaitement parallèle par rapport à l’écran de ruban.

Modélisation du bras 4 (avec la tête d’écriture)
Vidéo de l’impression 3D des bras du robot
Modélisation du socle
Vidéo de l’impression 3D du socle de notre robot

Après avoir modélisé chaque pièce une par une, nous les avons assemblées afin de mieux visualiser notre robot final.

Modélisation de l’assemblage complet

Assemblage & programmation de notre robot

Ensuite, une fois l’impression terminée, les bras réimprimés plus petits, nous avons assemblé chaque composant entre eux, collé le ruban adhésif phosphorescent sur le robot, fixé les bras sur les servomoteurs. Après avoir reçu tous nos composants dont le module horloge afin d’écrire l’heure correctement, nous avons soudés et connectés les câbles sur la carte Arduino.

Voici une image de notre robot avec tous les câbles assemblés. Sur l’image de droite, vous pouvez voir un schéma de l’assemblage sur TinkerCad afin de mieux visualiser les branchements de chaque composant.

À partir de ce moment-là, nous devions essayer le programme que nous avions développé en même temps que la modélisation et l’impression. Lors du lancement de notre programme, le robot affichait l’heure mais à l’envers c’est-à-dire en mode miroir (comme vous pouvez le voir sur la vidéo ci-contre). Nous avions donc un problème avec notre repère des coordonnées. En effet, en faisant de multiples tests, nous avons compris que le sens de l’axe des x était inversé.

Après avoir identifié le problème, nous devions le corriger dans notre programme, inverser le sens des chiffres, mais aussi inverser le sens de l’écriture. Nous avons donc modifié les coordonnées de chaque chiffre et nous avons repensé leur position sur l’écran d’écriture. Dû au fait d’une calibration non parfaite, des petits réglages ont été effectués pour que les chiffres soient droits. Prenons l’exemple du chiffre 2 :

Avant l’ajustement :

 case 2: 
            digitStart(0,3/4);
            digitArc(1/2,3/4, 1/2,1/4, 1/2, -1/8);
            digitArc(1,0, 1,1/2, 3/8, 1/2);
            digitMove(1,0);
            break;

Après l’ajustement

case 2: 
            digitStart(1,3/4);
            digitArc(1/2,3/4, -1/2,1/4, 1/2, -1/8);
            digitArc(0,0, -1, 1/2, 3/8, 1/2);
            digitMove(0,1/4);
            break; 

Pour finir, pour que notre robot soit autonome, nous avons ajouté une batterie. De plus, nous voulions mettre un interrupteur afin qu’on puisse éteindre l’alimentation de notre carte Arduino pour que la batterie dure plus longtemps. Nous nous sommes vites rendus compte que notre module horloge devait être alimenté en continue pour qu’il écrive l’heure en temps réel. Notre projet de mettre un interrupteur n’était donc pas possible avec ce module horloge. Il existe d’autres modules horloge qui possèdent une pile intégrée afin qu’ils restent constamment alimenter pour qu’ils ne perdent pas l’heure. Nous avons donc décidé de mettre des piles rechargeables 6V de 1600mA pour éviter qu’elles ne se déchargent trop vite.


Bilan & Critiques

Ce projet a été très enrichissant et intéressant. Nous avons pu mettre à profit de nombreuses compétences notamment en conception mais aussi en électronique, en électricité et en programmation. La partie la plus dure a été la programmation avec un langage qui était nouveau pour nous.

De plus, nous avons appris à être autonome et prendre des décisions dans un projet de A à Z. Savoir se débrouiller face à différents problèmes et ne pas abandonner sont aussi deux points importants dans un projet. De plus, le travail d’équipe est une compétence essentielle pour le bon déroulement d’un projet. Nous avons donc dû savoir s’écouter entre coéquipier, exprimer chacun ses idées. Nous n’étions pas forcément toujours d’accord sur certaines choses mais en discutant ensemble, nous trouvions toujours un compromis.

Notre robot n’est qu’un prototype, il y a donc certaines choses à améliorer comme l’alimentation de la carte Arduino ou bien le module horloge. De plus, nous pourrions développer davantage notre programme pour qu’il est différente fonctionnalité comme écrire la date ou dessiner quelque chose demandée par l’utilisateur. Pour aller plus loin, développer une application pour le diriger depuis son portable pourrait être intéressant afin d’avoir de multiples fonctionnalités.

Nous tenons à remercier notre référent, M. LAGRANGE, pour nous avoir aider et guider tout au long de ce projet.

Merci pour votre lecture !!!

Mohamad DEIRI / Méline TARLEVE