PROJECTEUR SON ET LUMIÈRE BY ANTOINE, NATHAN ET JOSSE

INTRODUTION

Bonjour à toutes et à tous,

Bienvenue sur ce blog dans lequel nous allons vous expliquer les tenants et les aboutissants de notre projet de deuxième année du cycle préparatoire à Polytech Angers.

Ce projet a constitué l’un des axes majeurs de notre 4ᵉ semestre de PeiP. Il représentait plus de 100 heures de travail dans notre emploi du temps, sans compter les nombreuses heures supplémentaires que nous y avons consacrées.

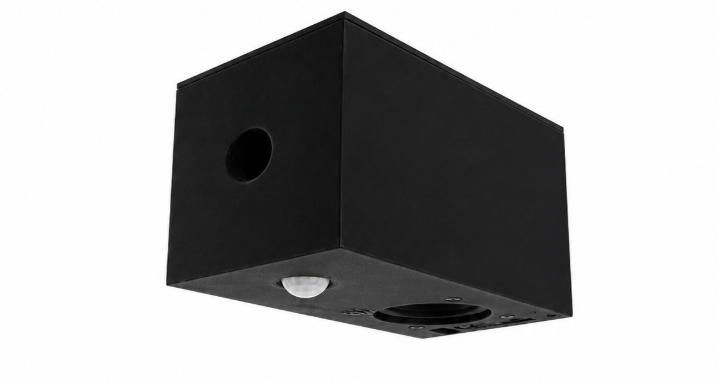
Comme vous avez pu le lire dans le titre, notre projet s’intitulait « Projecteur Son et Lumière ». À première vue, ce nom peut sembler assez vague. Laissez-nous vous expliquer plus concrètement en quoi consistait ce fameux projecteur.

Tout a commencé par une demande d’une enseignante de Polytech. Dans le cadre d’un projet artistique, elle avait besoin d’un dispositif capable d’illuminer une fresque murale. Mais ce n’était pas la seule contrainte. En effet, le projecteur devait également être capable de lancer automatiquement une description audio de l’œuvre dès qu’un spectateur s’en approchait.

Vous comprenez désormais mieux l’intitulé de notre projet et commencez peut-être à entrevoir les défis auxquels nous avons dû faire face durant ces 100 heures de travail. Alors installez-vous confortablement, on vous raconte tout !

I. Le cahier des charges

Avant de toucher au moindre composant ou d’écrire la première ligne de code, il a fallu définir précisément ce que notre projecteur devait être capable de faire. Ce document s’appelle un cahier des charges, et il a guidé toutes nos décisions tout au long du projet.

Le système devait détecter automatiquement la présence d’un visiteur dans un rayon de trois mètres et déclencher simultanément une animation lumineuse sur la fresque et un message audio-descriptif. Le tout devait fonctionner en totale autonomie énergétique pour pouvoir être déplacé facilement devant n’importe quelle partie de l’œuvre. Enfin vous vous en doutez, le boîtier devait résister aux conditions extérieures. 

Un dernier point qui nous a particulièrement guidés était que nous devions pouvoir changer le message audio sans toucher au code. Il suffisait de remplacer le fichier sur une carte SD en bref assurer la simplicité d’utilisation pour n’importe qui.

II. Le choix des composants


III. Le code et la platine d’essai

C’est probablement la partie qui nous a demandé le plus de patience. Avant de souder quoi que ce soit, tout a d’abord été testé sur une platine d’essai, aussi appelée breadboard. L’idée est simple : on branche les composants avec de petits fils sans rien souder, ce qui permet de corriger les erreurs sans abîmer le matériel.

Nous avons procédé par blocs. D’abord le capteur PIR seul, puis la LED, puis le module audio, et enfin l’assemblage de tout ça ensemble. Pour programmer la carte, nous avons utilisé CircuitPython qui est un langage dérivé de Python que nous connaissions déjà. Nous codions le programme via l’éditeur Thonny, parfaitement compatible avec le Pico.
Le capteur et la lumière

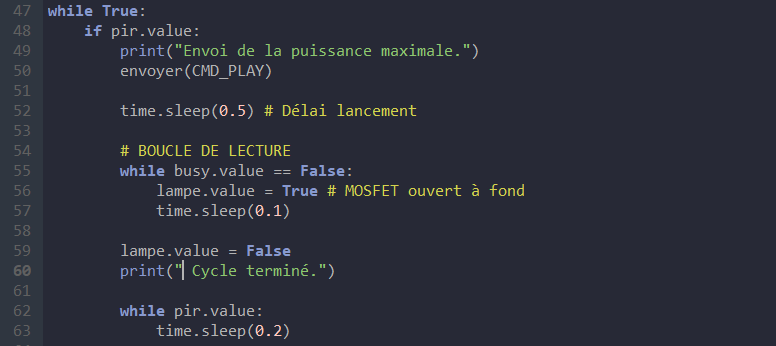
Lorsque le PIR détecte une présence, il envoie un signal qui déclenche l’allumage de la LED. Celle-ci ne peut pas être commandée directement par le Pico car ses broches ne délivrent que quelques milliampères, bien insuffisants pour alimenter une LED. On a donc intercalé un transistor MOSFET qui agit comme un interrupteur électronique : le Pico lui donne l’ordre, et lui se charge de laisser passer le courant vers la LED.

La partie audio : le casse-tête

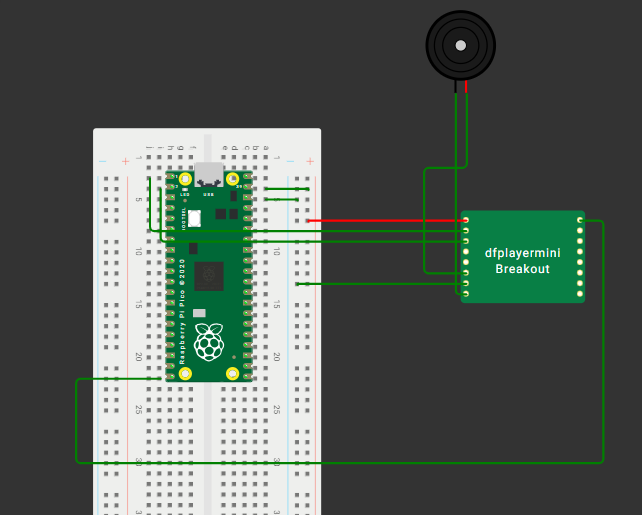
Nous avons adopté le DFPlayer Mini. Ce petit module se pilote via une liaison série appelée UART : le Pico lui envoie de courtes instructions en code hexadécimal, et le DFPlayer s’occupe du reste. Trois commandes suffisent à tout gérer : lancer la lecture, régler le volume, et stopper la piste. Une fois codée, changer le message audio devient aussi simple que de remplacer un fichier sur une clé USB.

La synchronisation son-lumière : notre plus gros défi

Il nous restait un problème de taille : comment faire en sorte que la LED reste allumée exactement le temps de la lecture audio, ni plus ni moins. La solution est venue du DFPlayer lui-même. Ce module dispose d’une broche appelée BUSY qui indique en temps réel si une piste est en cours de lecture : elle passe à l’état bas pendant la lecture, et revient à l’état haut dès que c’est terminé. En branchant cette broche sur le Pico et en lui demandant de maintenir la LED allumée tant que BUSY est active, la synchronisation est devenue parfaite.
IV. L’électronique : souder sans trembler

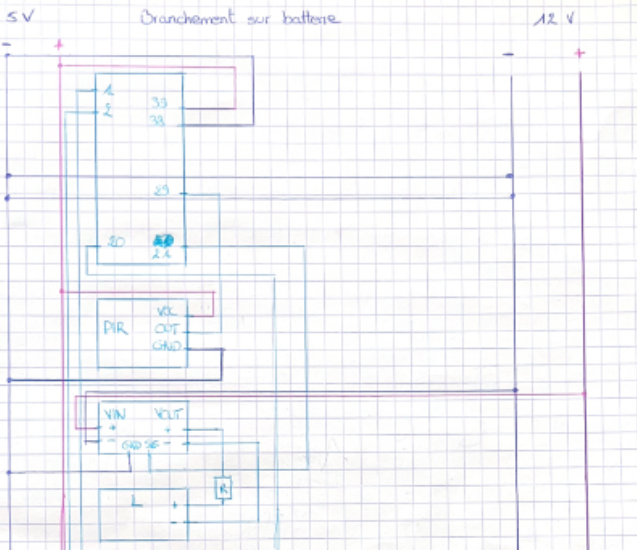
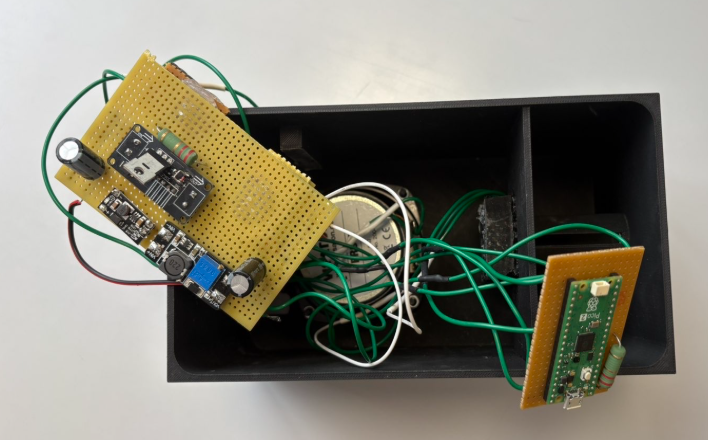
Une fois tous les tests validés sur la breadboard, place à la soudure. Fini les petits fils amovibles : tout est désormais fixé de manière permanente sur une plaque de soudure. Cette étape est sans doute la plus stressante du projet. La moindre erreur est difficile à corriger et peut endommager un composant… Pour éviter les problèmes liés à l’alimentation nous avons décidé de créer deux rails, un de 12V et l’autre de 5V afin de pallier aux chutes de tension provoquées par l’allumage du haut parleur.
V. La conception mécanique : donner une forme au projet

En parallèle de tout le travail électronique, il fallait aussi concevoir le boîtier qui allait accueillir l’ensemble du système. Pour cela, nous avons utilisé SolidWorks, un logiciel de conception 3D que nous avions découvert lors de nos cours.
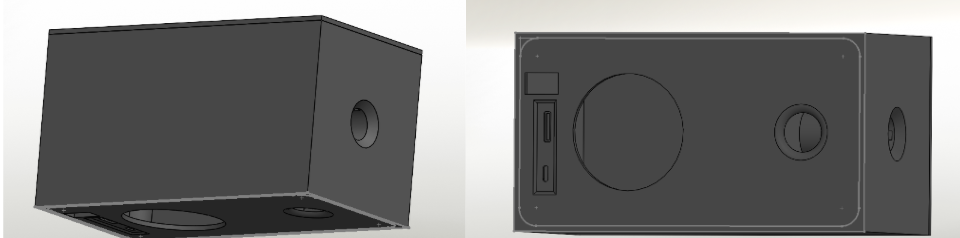
Une fois la modélisation terminée, les pièces ont été imprimées en PLA à l’imprimante 3D de l’école. Quelques ajustements manuels ont été nécessaires pour corriger de petits défauts d’impression, mais l’ensemble s’est assemblé de manière satisfaisante

Conclusion


Cent heures de projet, c’est long. Et en même temps, ça passe incroyablement vite quand on est dans le feu de l’action, à calibrer un capteur récalcitrant ou à souder un composant pour la troisième fois. Ce projet nous a appris que concevoir un système complet, de l’idée jusqu’au boîtier final, est bien plus complexe qu’il n’y paraît. Chaque partie semble gérable seule mais c’est quand on les assemble toutes que les vraies difficultés apparaissent.

Merci à M. Sylvain Bignon et Mme Valérie Billaudeau pour leur encadrement et leur patience, ainsi qu’à toutes les personnes qui nous ont aidés le long de ce semestre.
Lévitateur acoustique 🚀

Depuis toujours, l’être humain regarde les étoiles avec une seule envie : s’affranchir des lois de la physique. Si nous n’avons pas encore de fusée pour vous emmener sur Mars, nous avons décidé de ramener un morceau d’espace directement dans notre laboratoire. Que vous soyez un futur astronaute ou simplement curieux de voir la matière flotter, installez-vous confortablement. Le compte à rebours de notre aventure technologique commence ici…

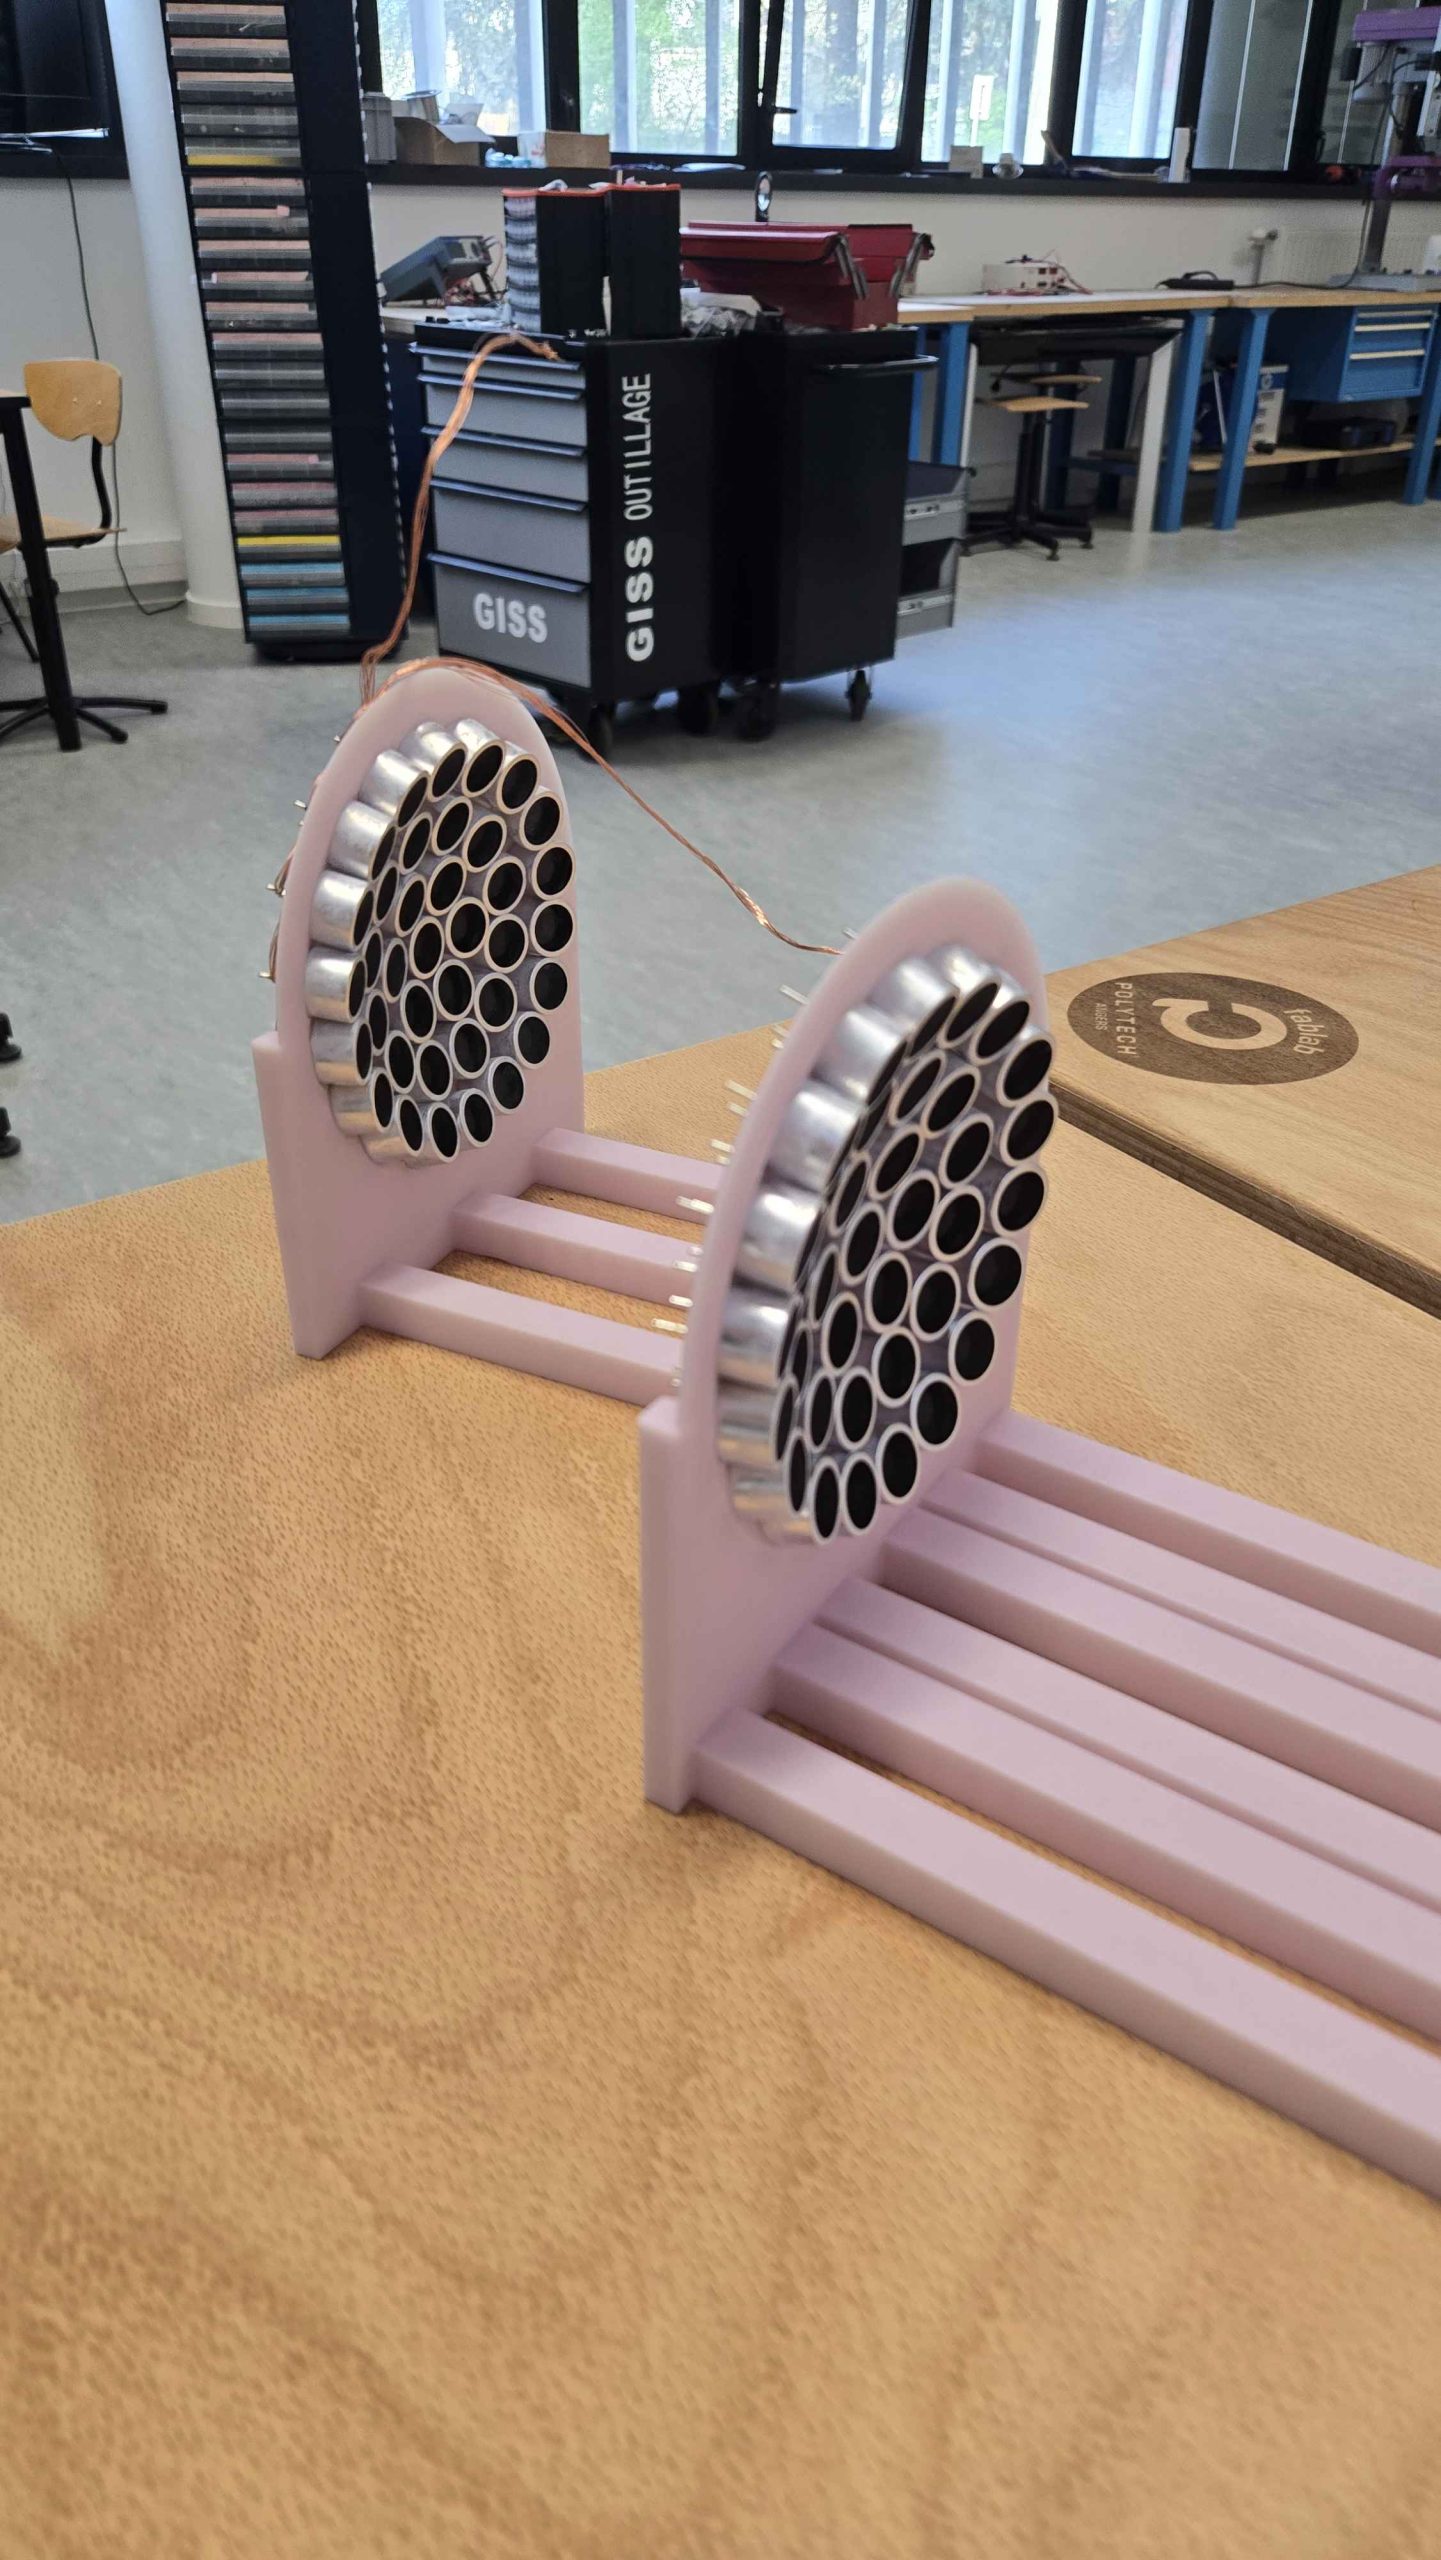
Voici à quoi ressemble Le Lévitateur, cette structure capable de défier la gravité. Une technologie capable de maintenir la matière en suspension par la seule force du son, un outil de précision que seule une poignée d’expérimentateurs parvient à calibrer avec brio.

✨ UN LÉVITATEUR ACOUSTIQUE : MAÎTRISER LE POUVOIR INVISIBLE DE LA LÉVITATION

Comme disait Arthur C. Clarke :

« Toute technologie suffisamment avancée est indiscernable de la magie. »

Ce projet est avant tout un choix personnel. Nous voulions explorer un domaine qui n’avait pas encore été abordé dans notre promotion cette année : la lévitation acoustique. Cette liberté nous a permis de nous investir pleinement dans la création d’un système complexe, en reprenant tout depuis le début pour construire un dispositif qui nous ressemble.

Nos ambitions :

Démystifier la physique acoustique en rendant visible un phénomène qui, d’ordinaire, ne s’écoute qu’avec les oreilles.

Concevoir un système autonome et robuste, capable d’être transporté et utilisé pour des démonstrations pédagogiques sans dépendre d’une installation fixe complexe.

Allier esthétique et technologie en créant une structure (nos fameux dômes) qui soit aussi performante techniquement qu’élégante à regarder.

Partager notre savoir à travers ce site vitrine, pour que chacun puisse comprendre comment l’électronique et les ultrasons peuvent s’unir pour vaincre la gravité.

⚙️ CONCEPTION MECANIQUE ET DESIGN (LA FUSÉE)

L’objectif premier de notre lévitateur acoustique est de s’affranchir de la gravité terrestre par la seule force du son. Pour incarner ce défi physique, il nous a paru évident de donner à notre structure globale la forme d’une fusée. Au-delà de l’aspect purement esthétique et symbolique, ce design répond à des contraintes mécaniques et acoustiques très strictes.

A. La modélisation sous SolidWorks : Pour que l’onde stationnaire se forme correctement, l’alignement entre la partie supérieure et la partie inférieure du lévitateur doit être parfait. Nous avons entièrement conçu la structure assistée par ordinateur (CAO) à l’aide du logiciel SolidWorks. La conception de la “fusée” nous a permis d’obtenir :

  • Une grande rigidité structurelle : Les piliers latéraux maintiennent un écartement millimétré qui empêche les vibrations parasites de déformer l’axe central. (également, ils nous permettent de pouvoir choisir en fonction des résultats la hauteur souhaitée pour l’écart entre les 2 dômes).
  • Une intégration ergonomique : Le socle de la fusée a été pensé pour dissimuler proprement l’électronique de puissance (l’Arduino, le driver L298N et le régulateur de tension) tout en assurant une bonne ventilation. (Dû à notre accident, nous avons préféré essayer de résoudre le problème plutôt que faire le design)

B. La géométrie des dômes

Le cœur de la lévitation ne réside pas seulement dans la puissance électrique, mais dans la géométrie. Si nous avions disposé nos 72 capteurs sur des surfaces planes, la pression acoustique aurait été dispersée et insuffisante pour soulever la moindre masse.

Nous avons donc modélisé deux dômes en forme de sphère concave.

L’optimisation spatiale : Chaque emplacement sur le dôme a été calculé avec précision sur SolidWorks pour accueillir un transducteur piézoélectrique. L’angle de chaque capteur est orienté de manière à ce que toutes les ondes convergent parfaitement au centre de la fusée.

L’effet loupe : Tout comme une lentille convergente concentre les rayons du soleil en un point unique pour créer de la chaleur, nos dômes focalisent les ondes ultrasonores (émises à 40 kHz) vers le centre géométrique de la structure : le foyer.

🔌 ELECTRONIQUE ET CABLAGE GLOBAL

Maintenant que nos dômes sont assemblés et soudés, il faut leur donner vie. Faire vibrer 72 transducteurs 40 000 fois par seconde (40 kHz) demande une gestion rigoureuse des signaux et de l’énergie. L’enjeu de cette partie était de concevoir un circuit capable de délivrer une puissance importante sans risquer la surchauffe ou le court-circuit.

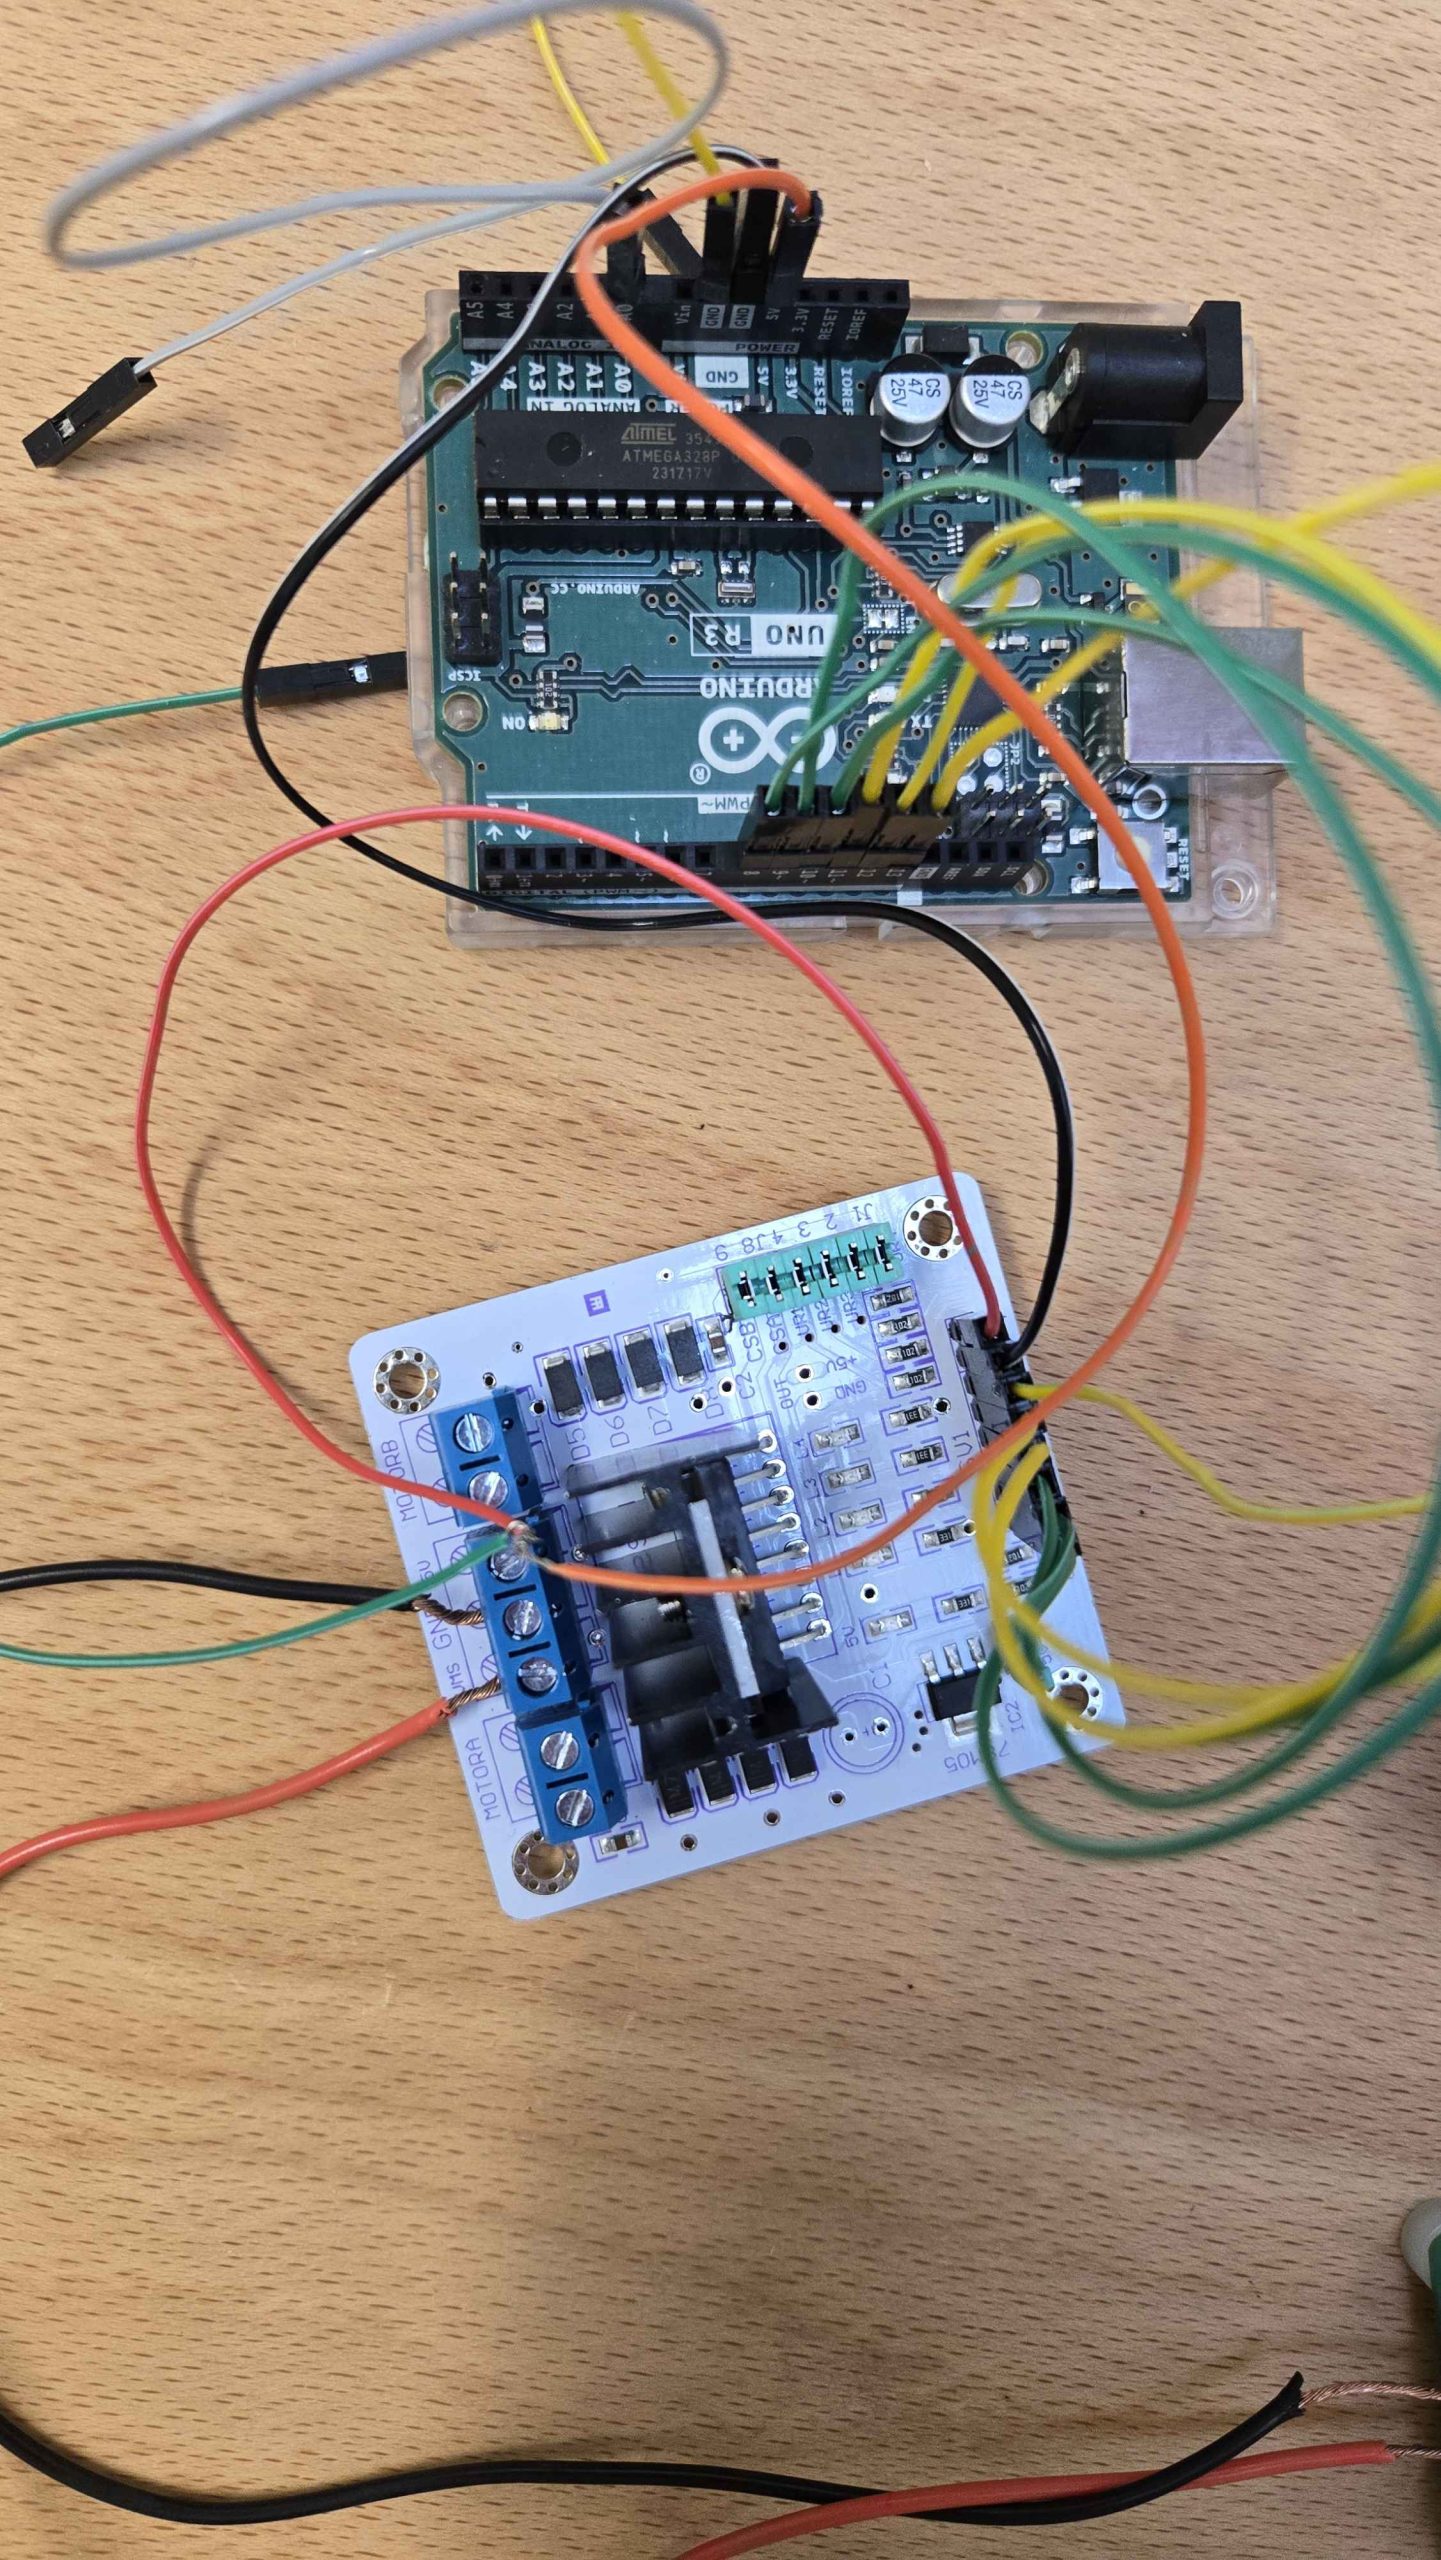
A. Le “Muscle” du système : Le Driver L298N Le signal de commande provenant de notre microcontrôleur (l’Arduino) fonctionne en 5V avec un courant très faible. Il est incapable d’alimenter directement notre réseau de 72 capteurs. Nous avons donc intégré un driver de puissance L298N (un pont en H).

  • Amplification : Son rôle est d’agir comme un relais ultra-rapide. Il lit le signal de commande de l’Arduino et le reproduit en utilisant la puissance de notre alimentation principale (12V) pour l’envoyer aux dômes.
  • Dissipation thermique : Alimenter autant de transducteurs génère de la chaleur. Le dissipateur thermique en aluminium (le bloc à ailettes) présent sur le L298N est crucial pour évacuer cette chaleur et maintenir le composant dans sa plage de fonctionnement optimale.

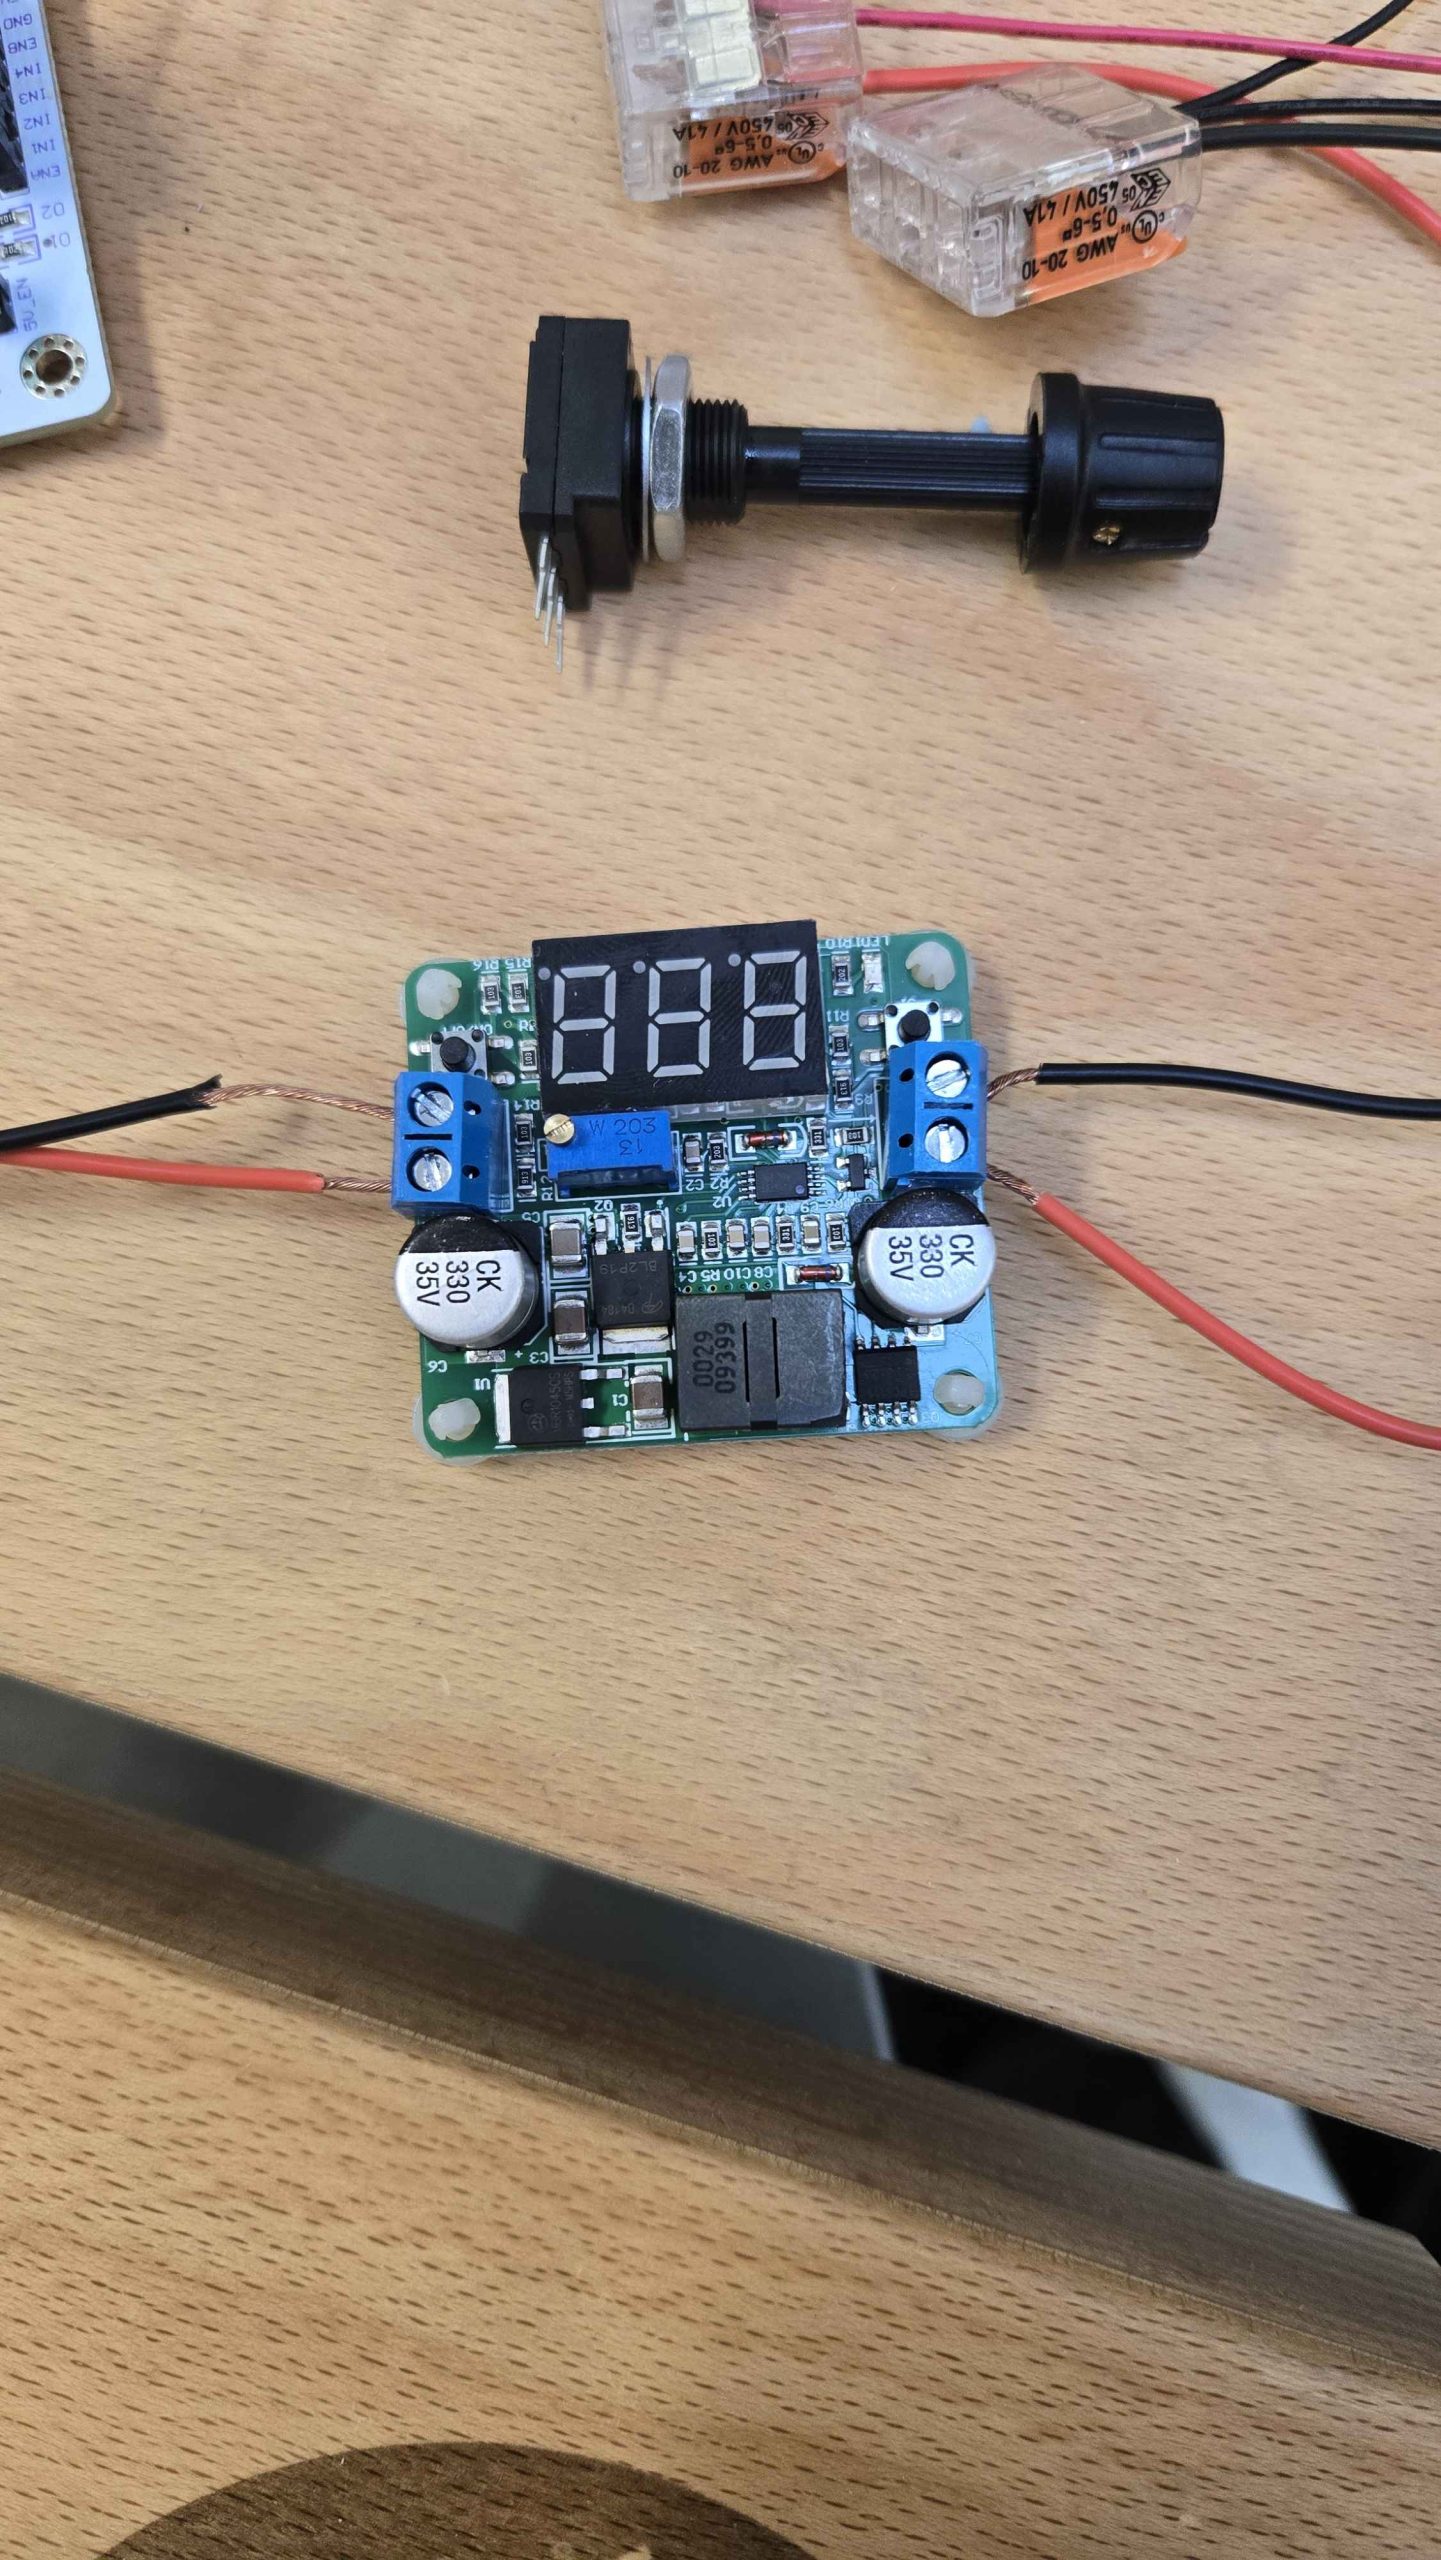
B. Sécurité et gestion de l’énergie : Le Régulateur de tension Pour garantir la stabilité du système et protéger notre matériel, nous ne pouvions pas brancher l’alimentation “à l’aveugle”. Nous avons intercalé un convertisseur de tension abaisseur (aussi appelé Buck Converter).

  • Stabilisation : Ce module lisse et stabilise la tension électrique. Grâce à sa petite vis de réglage (potentiomètre multi-tours), nous pouvons ajuster très finement la tension de sortie.
    • Surveillance en temps réel : La carte est équipée d’un afficheur LED (voltmètre) qui nous permet de lire en direct la tension envoyée dans le circuit, évitant ainsi tout risque de surtension qui pourrait détruire l’Arduino ou le driver.

🧑‍🏭 SOUDURE ET ASSEMBLAGE DES CAPTEURS SUR LES DÔMES

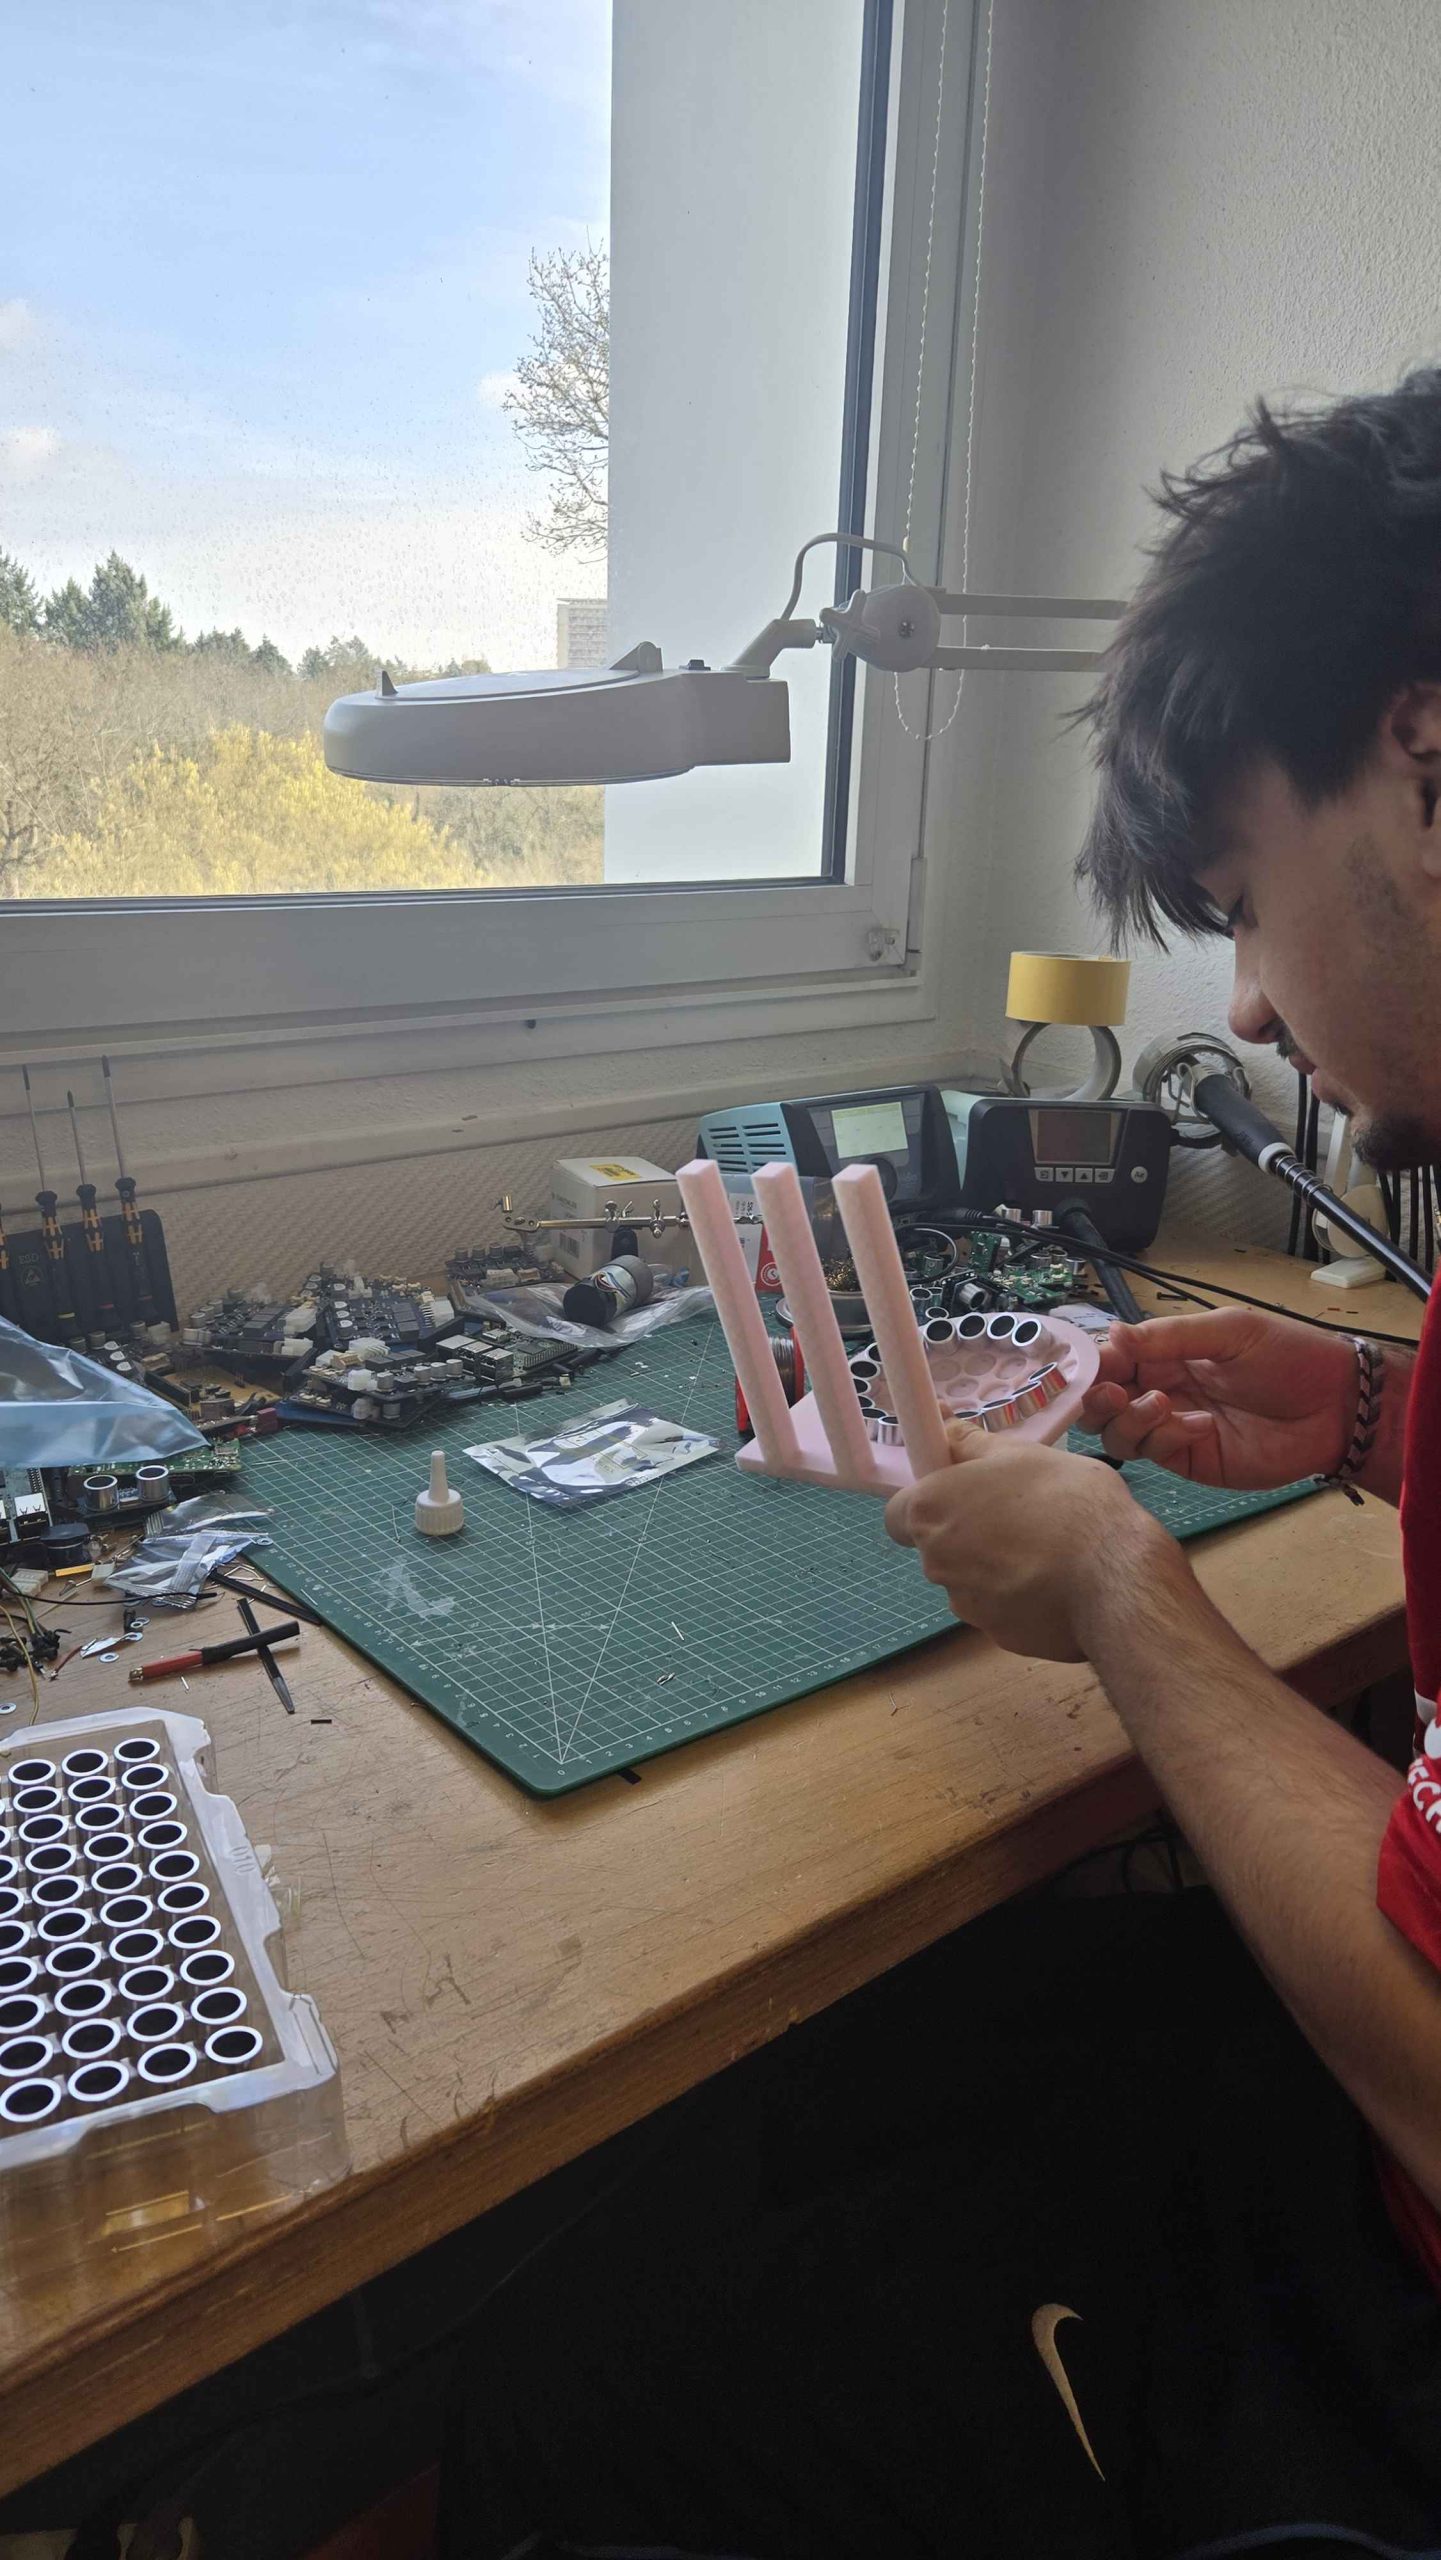
Si la modélisation 3D a été le défi théorique de notre projet, l’assemblage physique des dômes en a été le véritable défi manuel. Le lévitateur nécessite une puissance acoustique importante, répartie de manière parfaitement symétrique. Pour cela, nous avons dû intégrer et connecter pas moins de 72 transducteurs ultrasonores (36 par dôme).

A. L’insertion et le respect de la polarité : Chaque transducteur piézoélectrique possède deux broches (une borne positive et une borne négative). L’enjeu principal lors de l’insertion dans notre structure imprimée en 3D était de respecter scrupuleusement l’orientation de ces pôles.

  • En effet, pour que l’onde globale se forme correctement, tous les capteurs d’un même dôme doivent “pousser” l’air exactement en même temps (ils doivent être en phase).
  • Si un seul capteur était branché à l’envers, il créerait une interférence destructive locale qui affaiblirait notre piège acoustique.

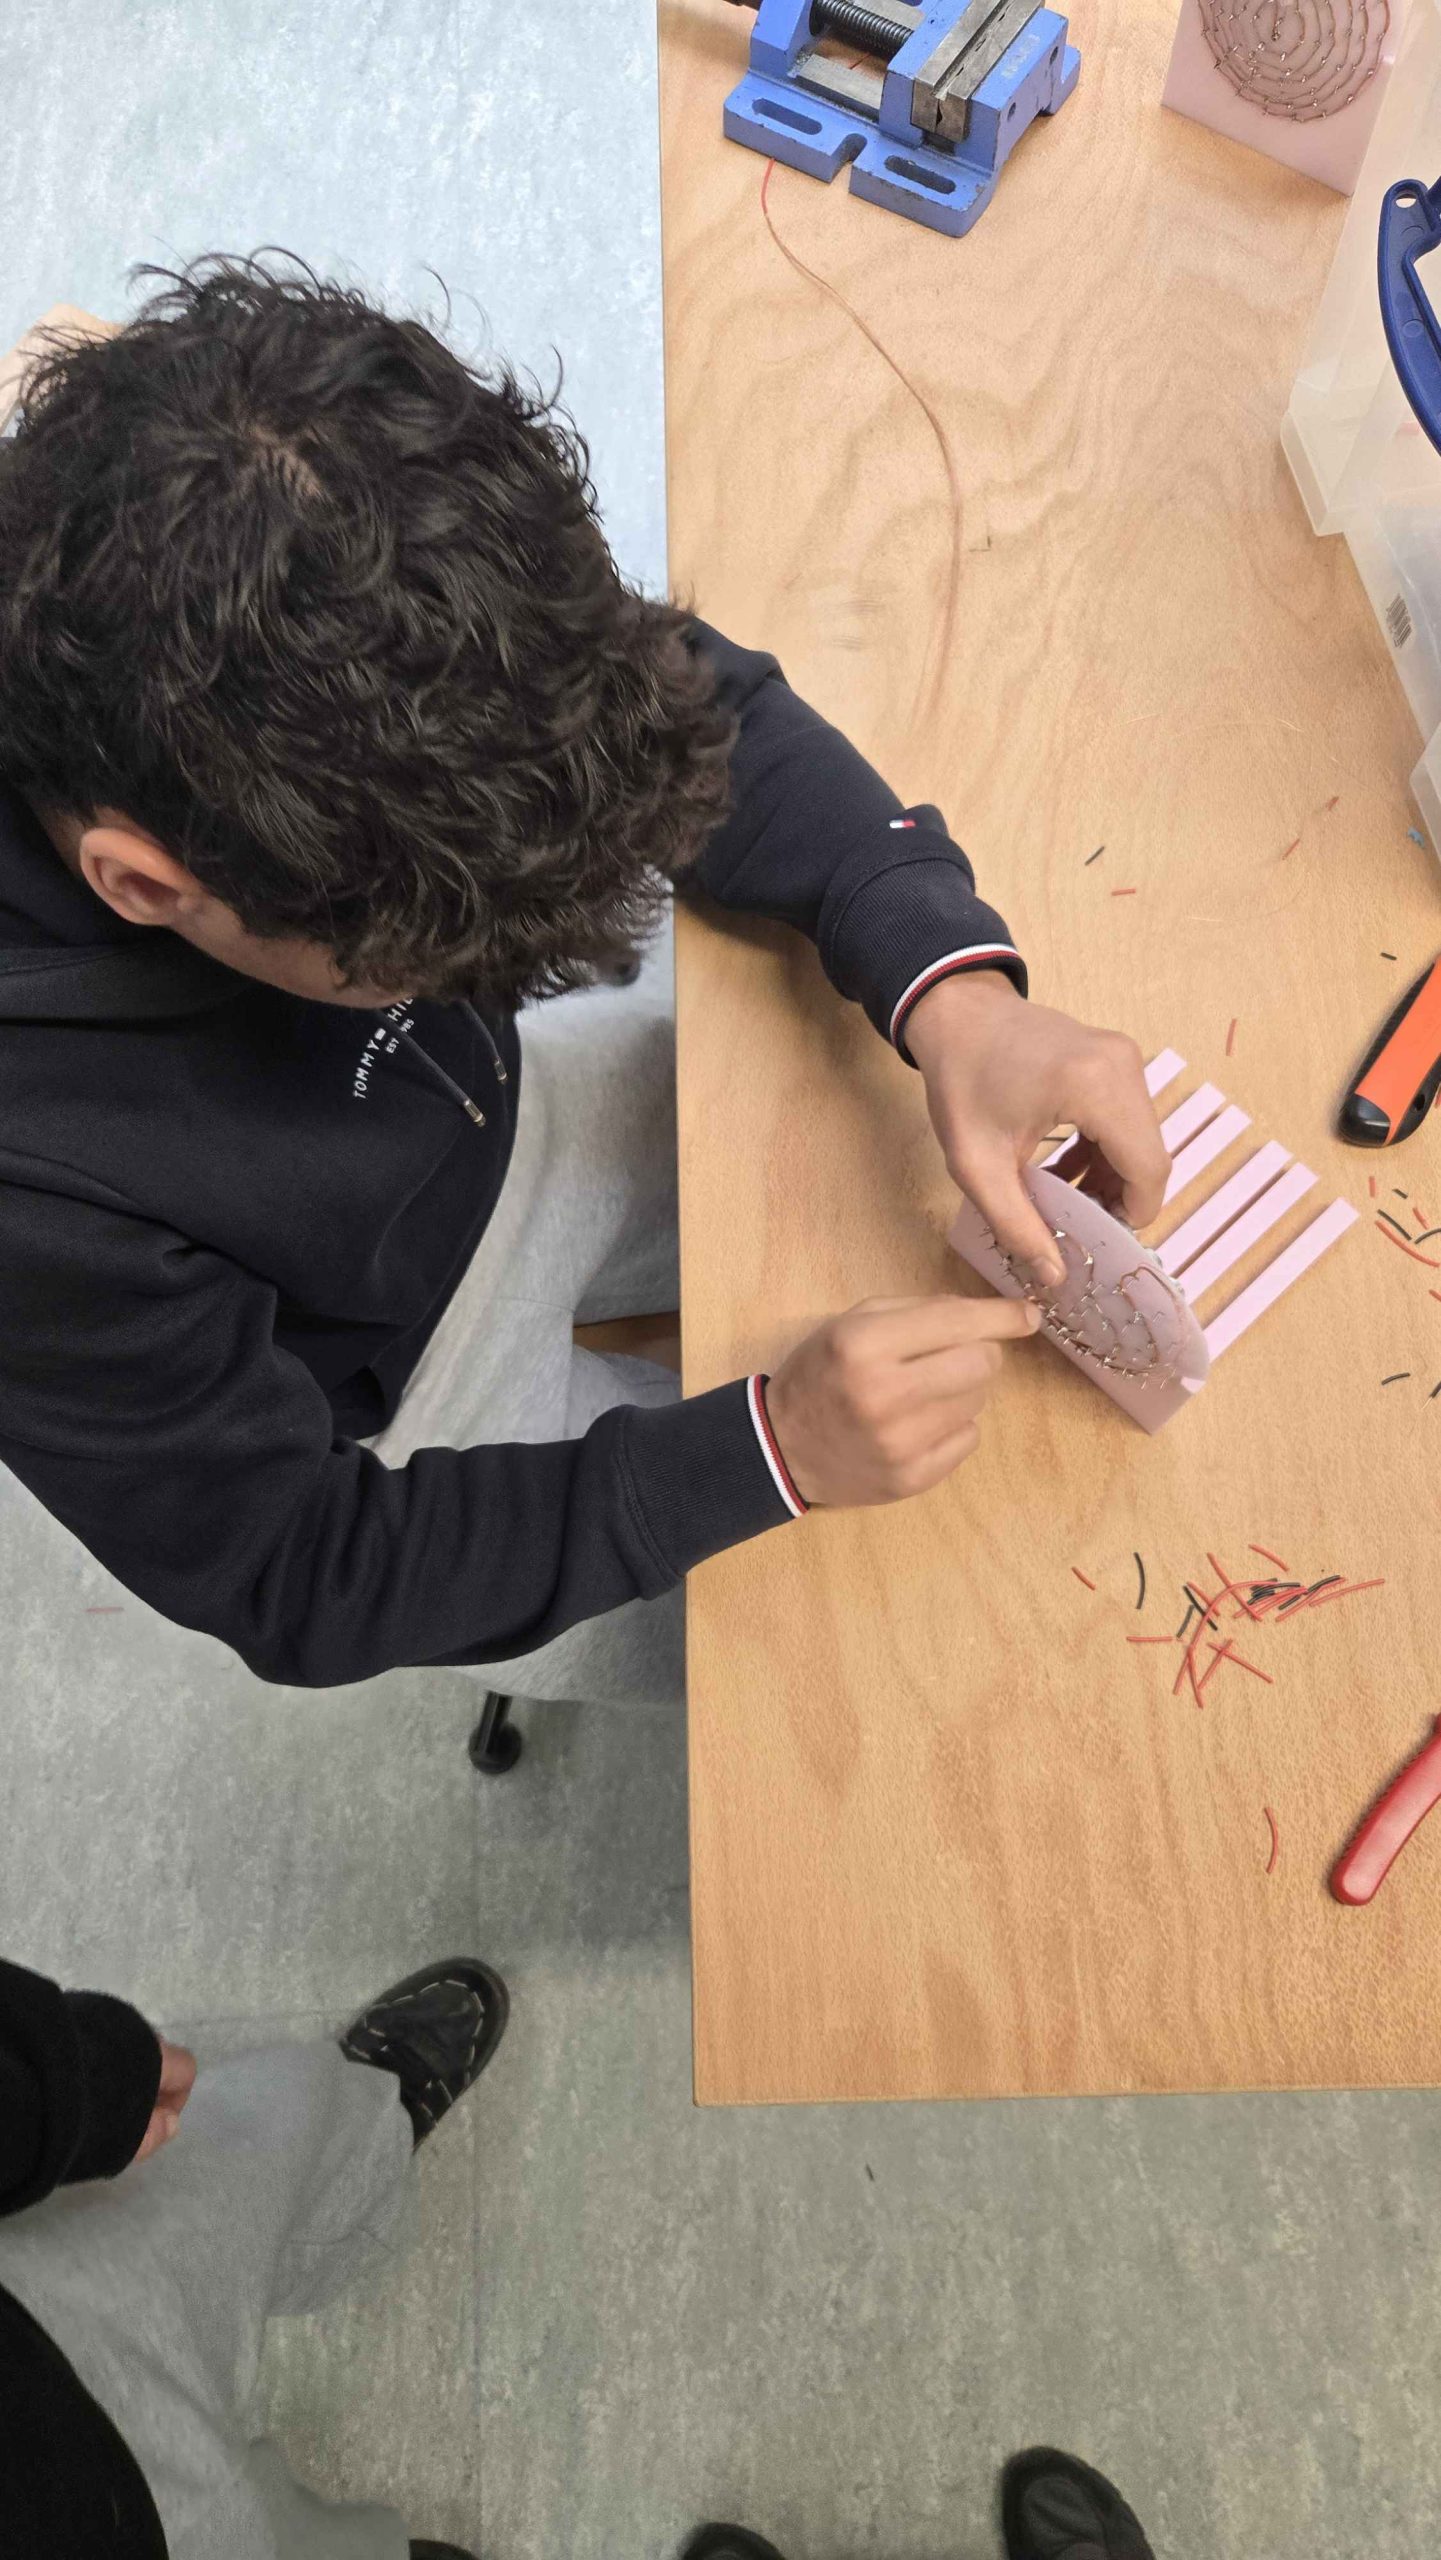
B. L’astuce du câblage en “Bus” (Fils de cuivre dénudés) C’est ici que l’ingénierie prend tout son sens. Connecter 72 capteurs avec des fils individuels aurait créé un enchevêtrement chaotique, augmentant le risque de faux contacts et rendant le diagnostic impossible. Nous avons opté pour une méthode beaucoup plus propre et efficace : le câblage en parallèle par bus continu.

  • La technique : Nous avons utilisé des fils de cuivre rigides et totalement dénudés. Ces fils parcourent l’arrière du dôme en formant des cercles concentriques.
  • Le soudage : Nous avons soudé toutes les broches positives sur un même fil de cuivre, et toutes les broches négatives sur un second fil.
  • L’avantage : Cette méthode permet d’alimenter tout le dôme avec seulement deux câbles reliés au driver de puissance, tout en assurant une distribution électrique uniforme à chaque composant.

💻 INFORMATIQUE : PROGRAMMATION ET COMMUNICTION

L’aboutissement du projet a nécessité de développer la partie logicielle pour commander l’électronique, ainsi que de mettre en place les supports de restitution demandés dans le cahier des charges.

A. Programmation du signal à 40 kHz : Pour générer une onde stationnaire fonctionnelle, les transducteurs doivent être alimentés par un signal électrique d’une fréquence exacte et stable de 40 kHz.

  • Problématique logicielle : L’utilisation des fonctions temporelles standard de l’environnement Arduino (comme delayMicroseconds()) s’est avérée inadaptée. Les légères interruptions inhérentes au fonctionnement du processeur créent de la gigue (jitter), rendant le signal asynchrone et empêchant la formation des nœuds de pression.
  • Solution matérielle : Nous avons donc configuré directement les registres internes du microcontrôleur ATmega328P (les Timers). Cette méthode permet de générer un signal carré (PWM) de manière purement matérielle. Le signal obtenu est ainsi parfaitement stable à 40 kHz, sans solliciter le processeur principal.

B. Restitution du projet : Site vitrine et Blog technique : Pour documenter notre travail et répondre aux exigences d’évaluation, la communication autour du projet a été divisée en deux supports distincts et complémentaires :

  • Le site vitrine (vitacraft.fr/levitateur) : Ce site a été conçu comme une présentation globale et vulgarisée du lévitateur. Son objectif est d’expliquer les phénomènes de physique ondulatoire (nœuds, ventres, pression de radiation acoustique) à un public externe, tout en présentant le design final de notre structure.
  • https://vitacraft.fr/levitateur
  • Le blog de projet (le présent rapport) : Support obligatoire de notre cursus, ce document fait office de journal de bord technique. Il retrace de manière chronologique et détaillée notre démarche d’ingénierie, de la modélisation sous SolidWorks jusqu’à la phase de câblage et de test des transducteurs.

C. Intégration finale La validation du code Arduino a permis de tester concrètement la chaîne de puissance (driver L298N et régulateur de tension) connectée aux dômes. La rédaction parallèle du site vitrine et de ce blog technique a permis d’assurer la traçabilité complète de ces étapes de conception.

Conclusion :

Pour conclure, ce projet a été pour nous un véritable défi technique et une expérience très enrichissante. Bien que nous n’ayons pas pu obtenir la lévitation finale à cause d’un composant qui a grillé au moment des tests, nous avons réussi à concevoir et à assembler un système complexe de A à Z.

Ce travail nous a permis de mettre en pratique nos connaissances en mécanique et en électronique, tout en découvrant les réalités du terrain : les imprévus, les essais et la persévérance nécessaire. Entre le dessin des pièces sur ordinateur, la soudure des 72 capteurs et la programmation, nous avons appris qu’être ingénieur, c’est avant tout savoir chercher des solutions et apprendre de ses erreurs.

Nous sommes fiers du chemin parcouru et de notre maquette finale, qui représente bien tous les efforts fournis par l’équipe durant ce semestre. Nous tenons à remercier sincèrement notre encadrant, M. Sébastien Lagrange, pour ses conseils et son soutien tout au long de cette aventure.
Ce contenu a été publié dans la catégorie 2025/2026 par Kentin ROISNE, Charlie NUGON et Lubin RICHARD–BRIALY.

Prédire la Panne : Notre Banc d’Essai d’Usure “Lego-Scientifique”

Nous sommes Lucas et Antonin, étudiants en Peip2. Dans le cadre de notre projet de fin d’année, nous nous sommes attaqués à un défi de taille qui occupe les plus grandes usines du monde : comment prédire l’usure d’une pièce. C’est ce que nous avons tenté de résoudre avec notre projet de banc d’essai d’usure d’engrenages.

Nos Objectifs :

  • Simulation d’une usure accélérée : réussir à créer une usure de manière rapide et exploitable.
  • Instrumentation et acquisition de données multisources : mise en place d’une chaîne de capteurs (courant, vibrations, vitesse).
  • Automatisation et contrôle du système : développement d’un programme Arduino optimisé incluant un démarrage progressif pour éviter les ruptures brutales.
  • Traitement et analyse du signal (maintenance prédictive) : exportation des données vers MATLAB pour effectuer des analyses complexes, comme la transformée de Fourier.

Notre inventaire:

  • Des pièces Lego Technic
  • Un moteur NXT
  • Un Shield L298N
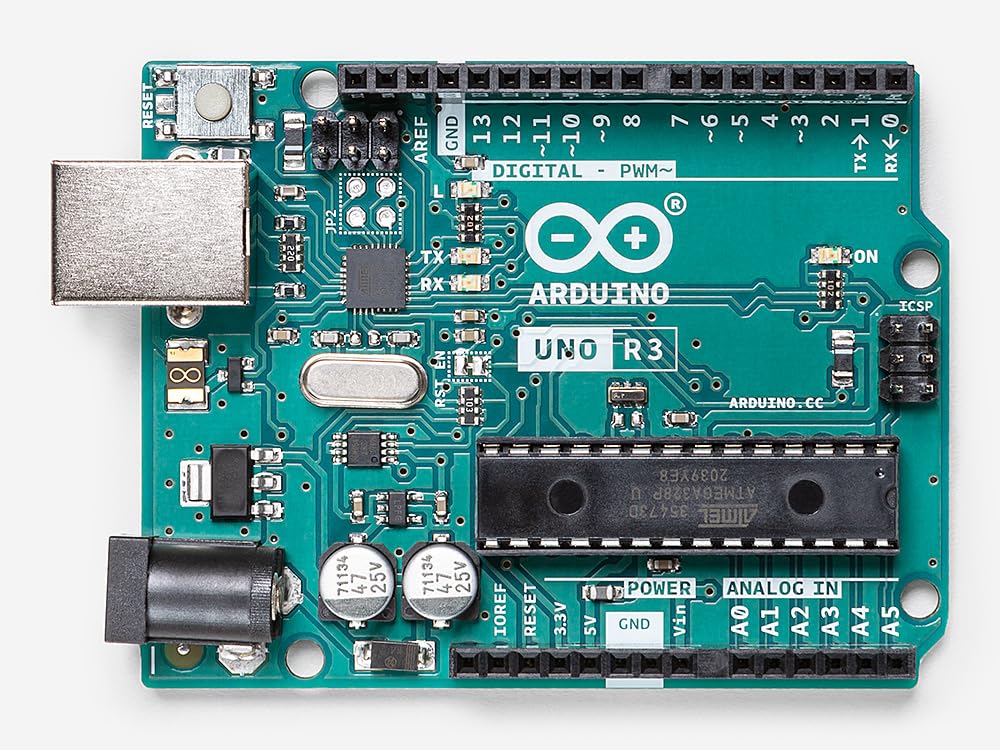
  • Une Arduino UNO
  • L’ ACS712
  • L’ ADXL335
  • Des support capteurs et cartes en impression 3D
  • Des fils électriques males et femelles
  • Un chargeur
  • Un PC avec MATLAB et Arduino installer
  • Un Imprimante 3D
  • Un câble NXT
Roue en Impression 3D

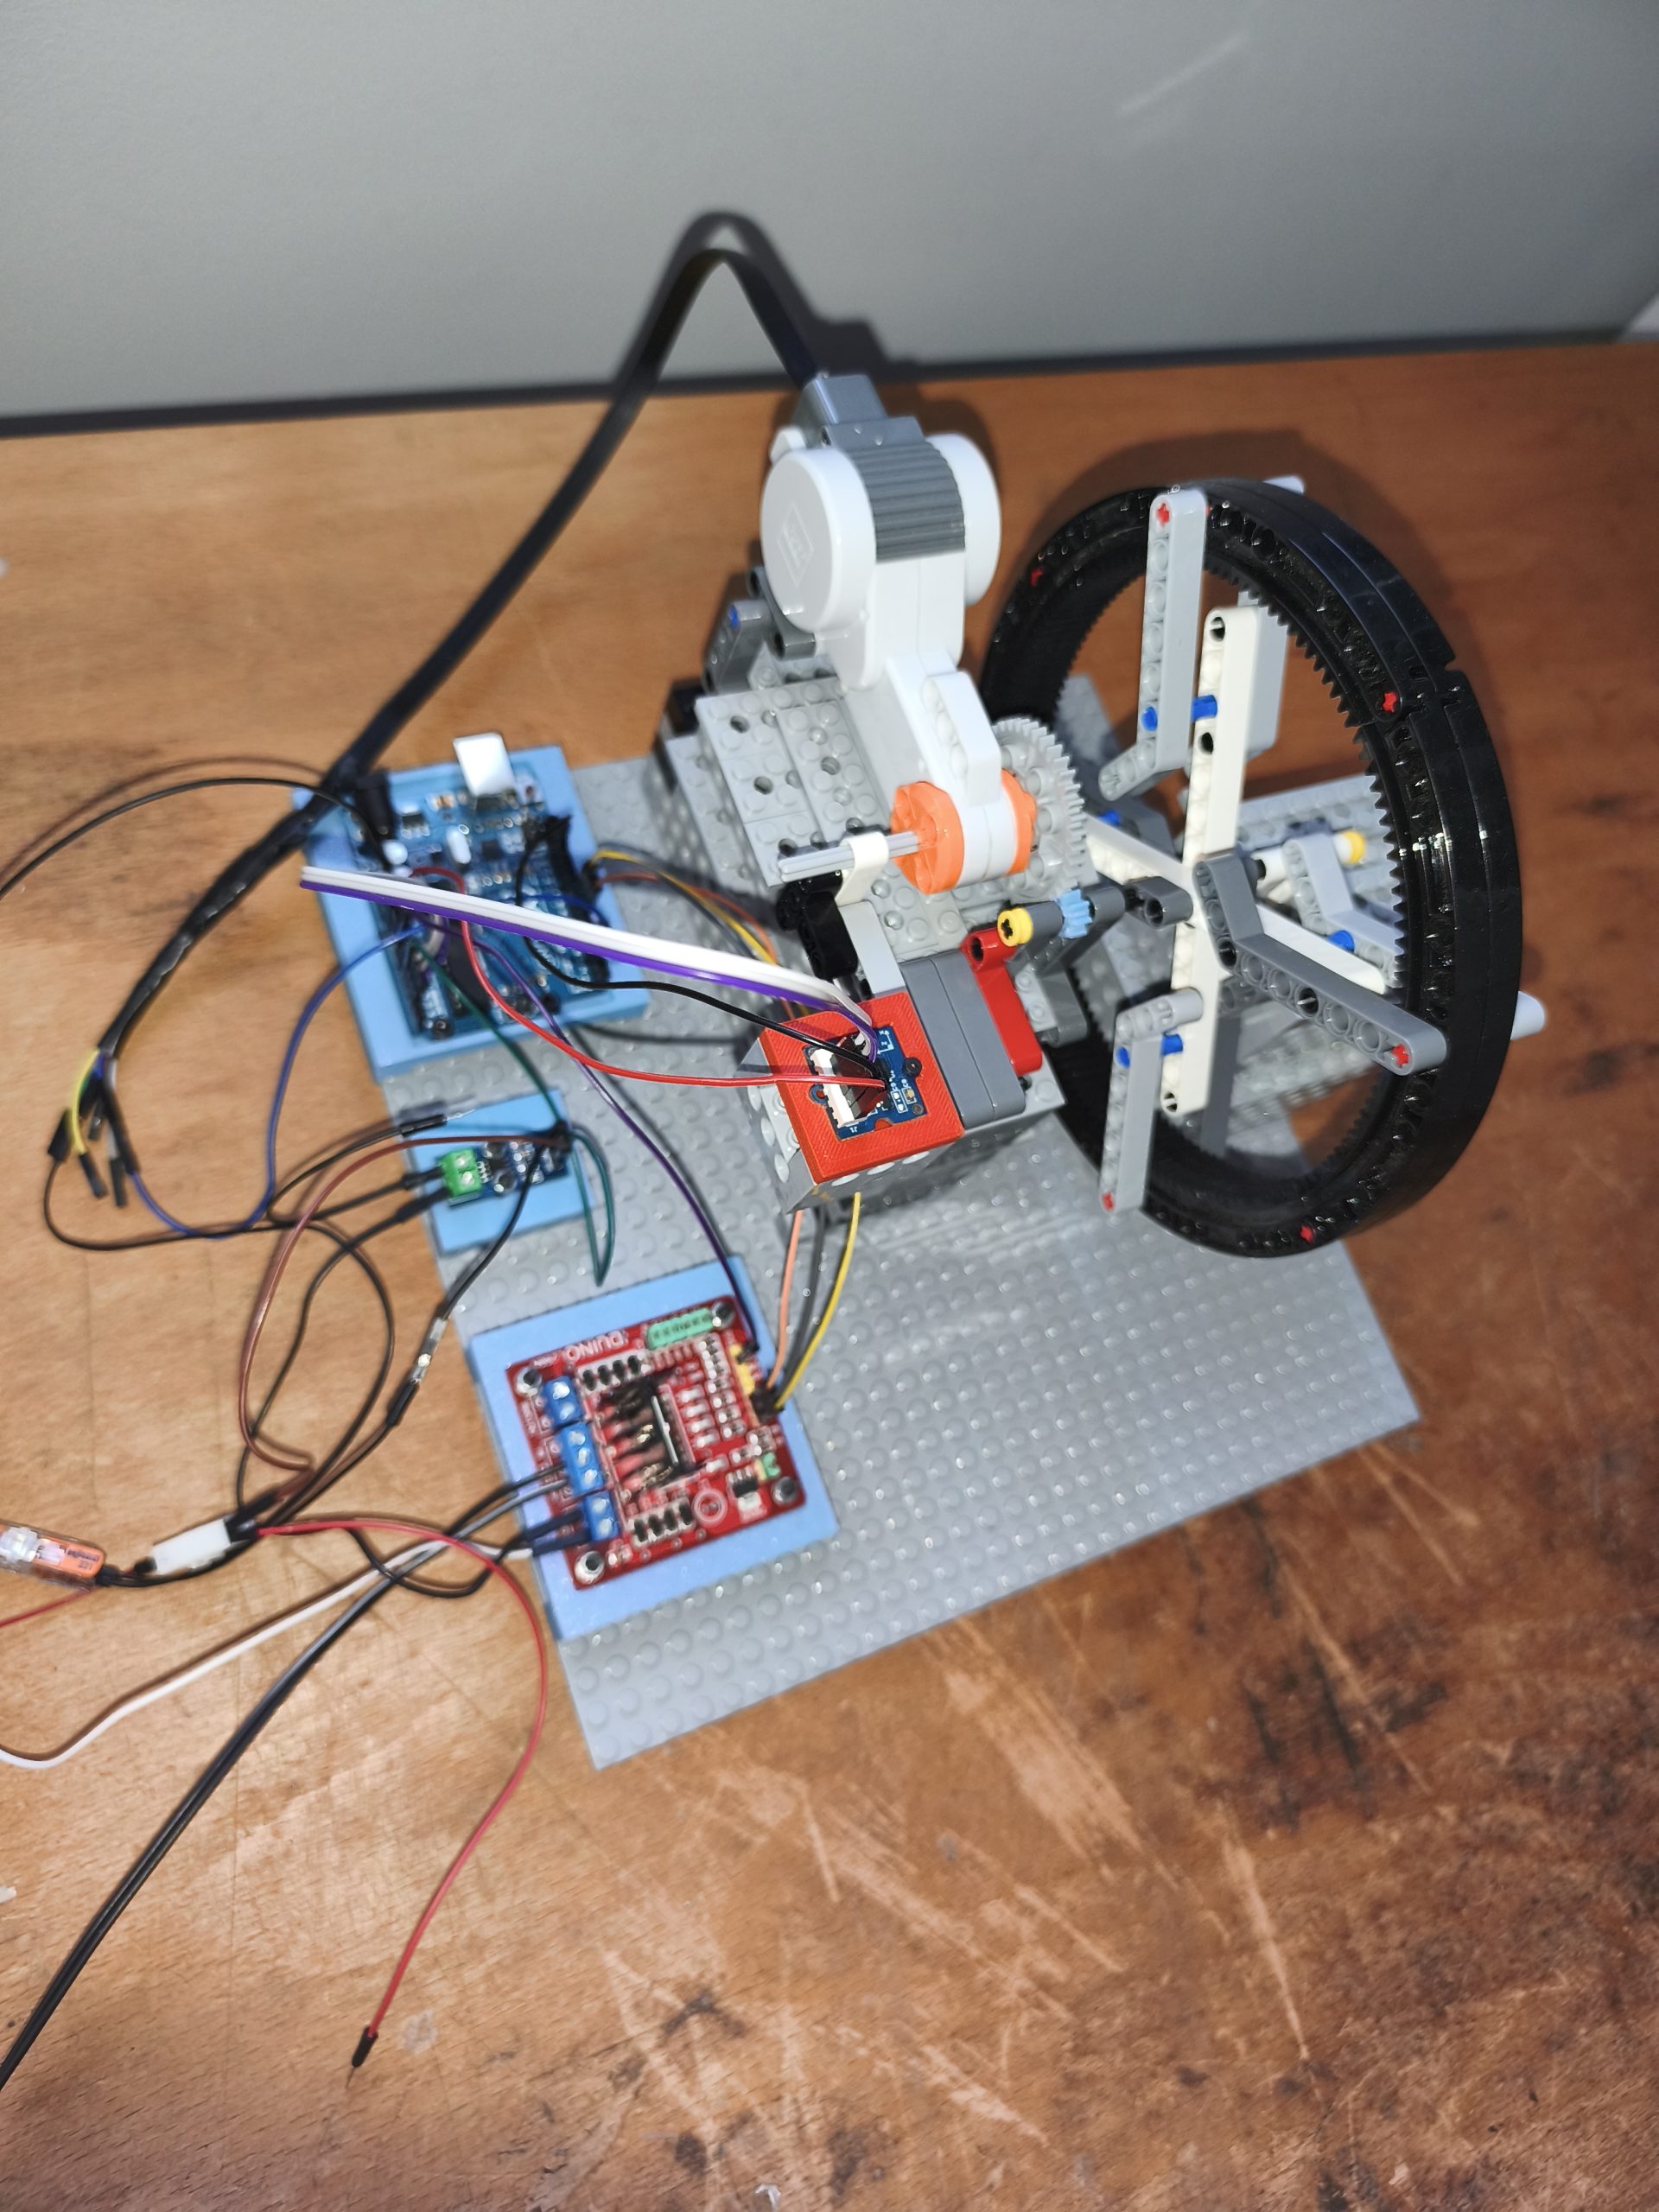
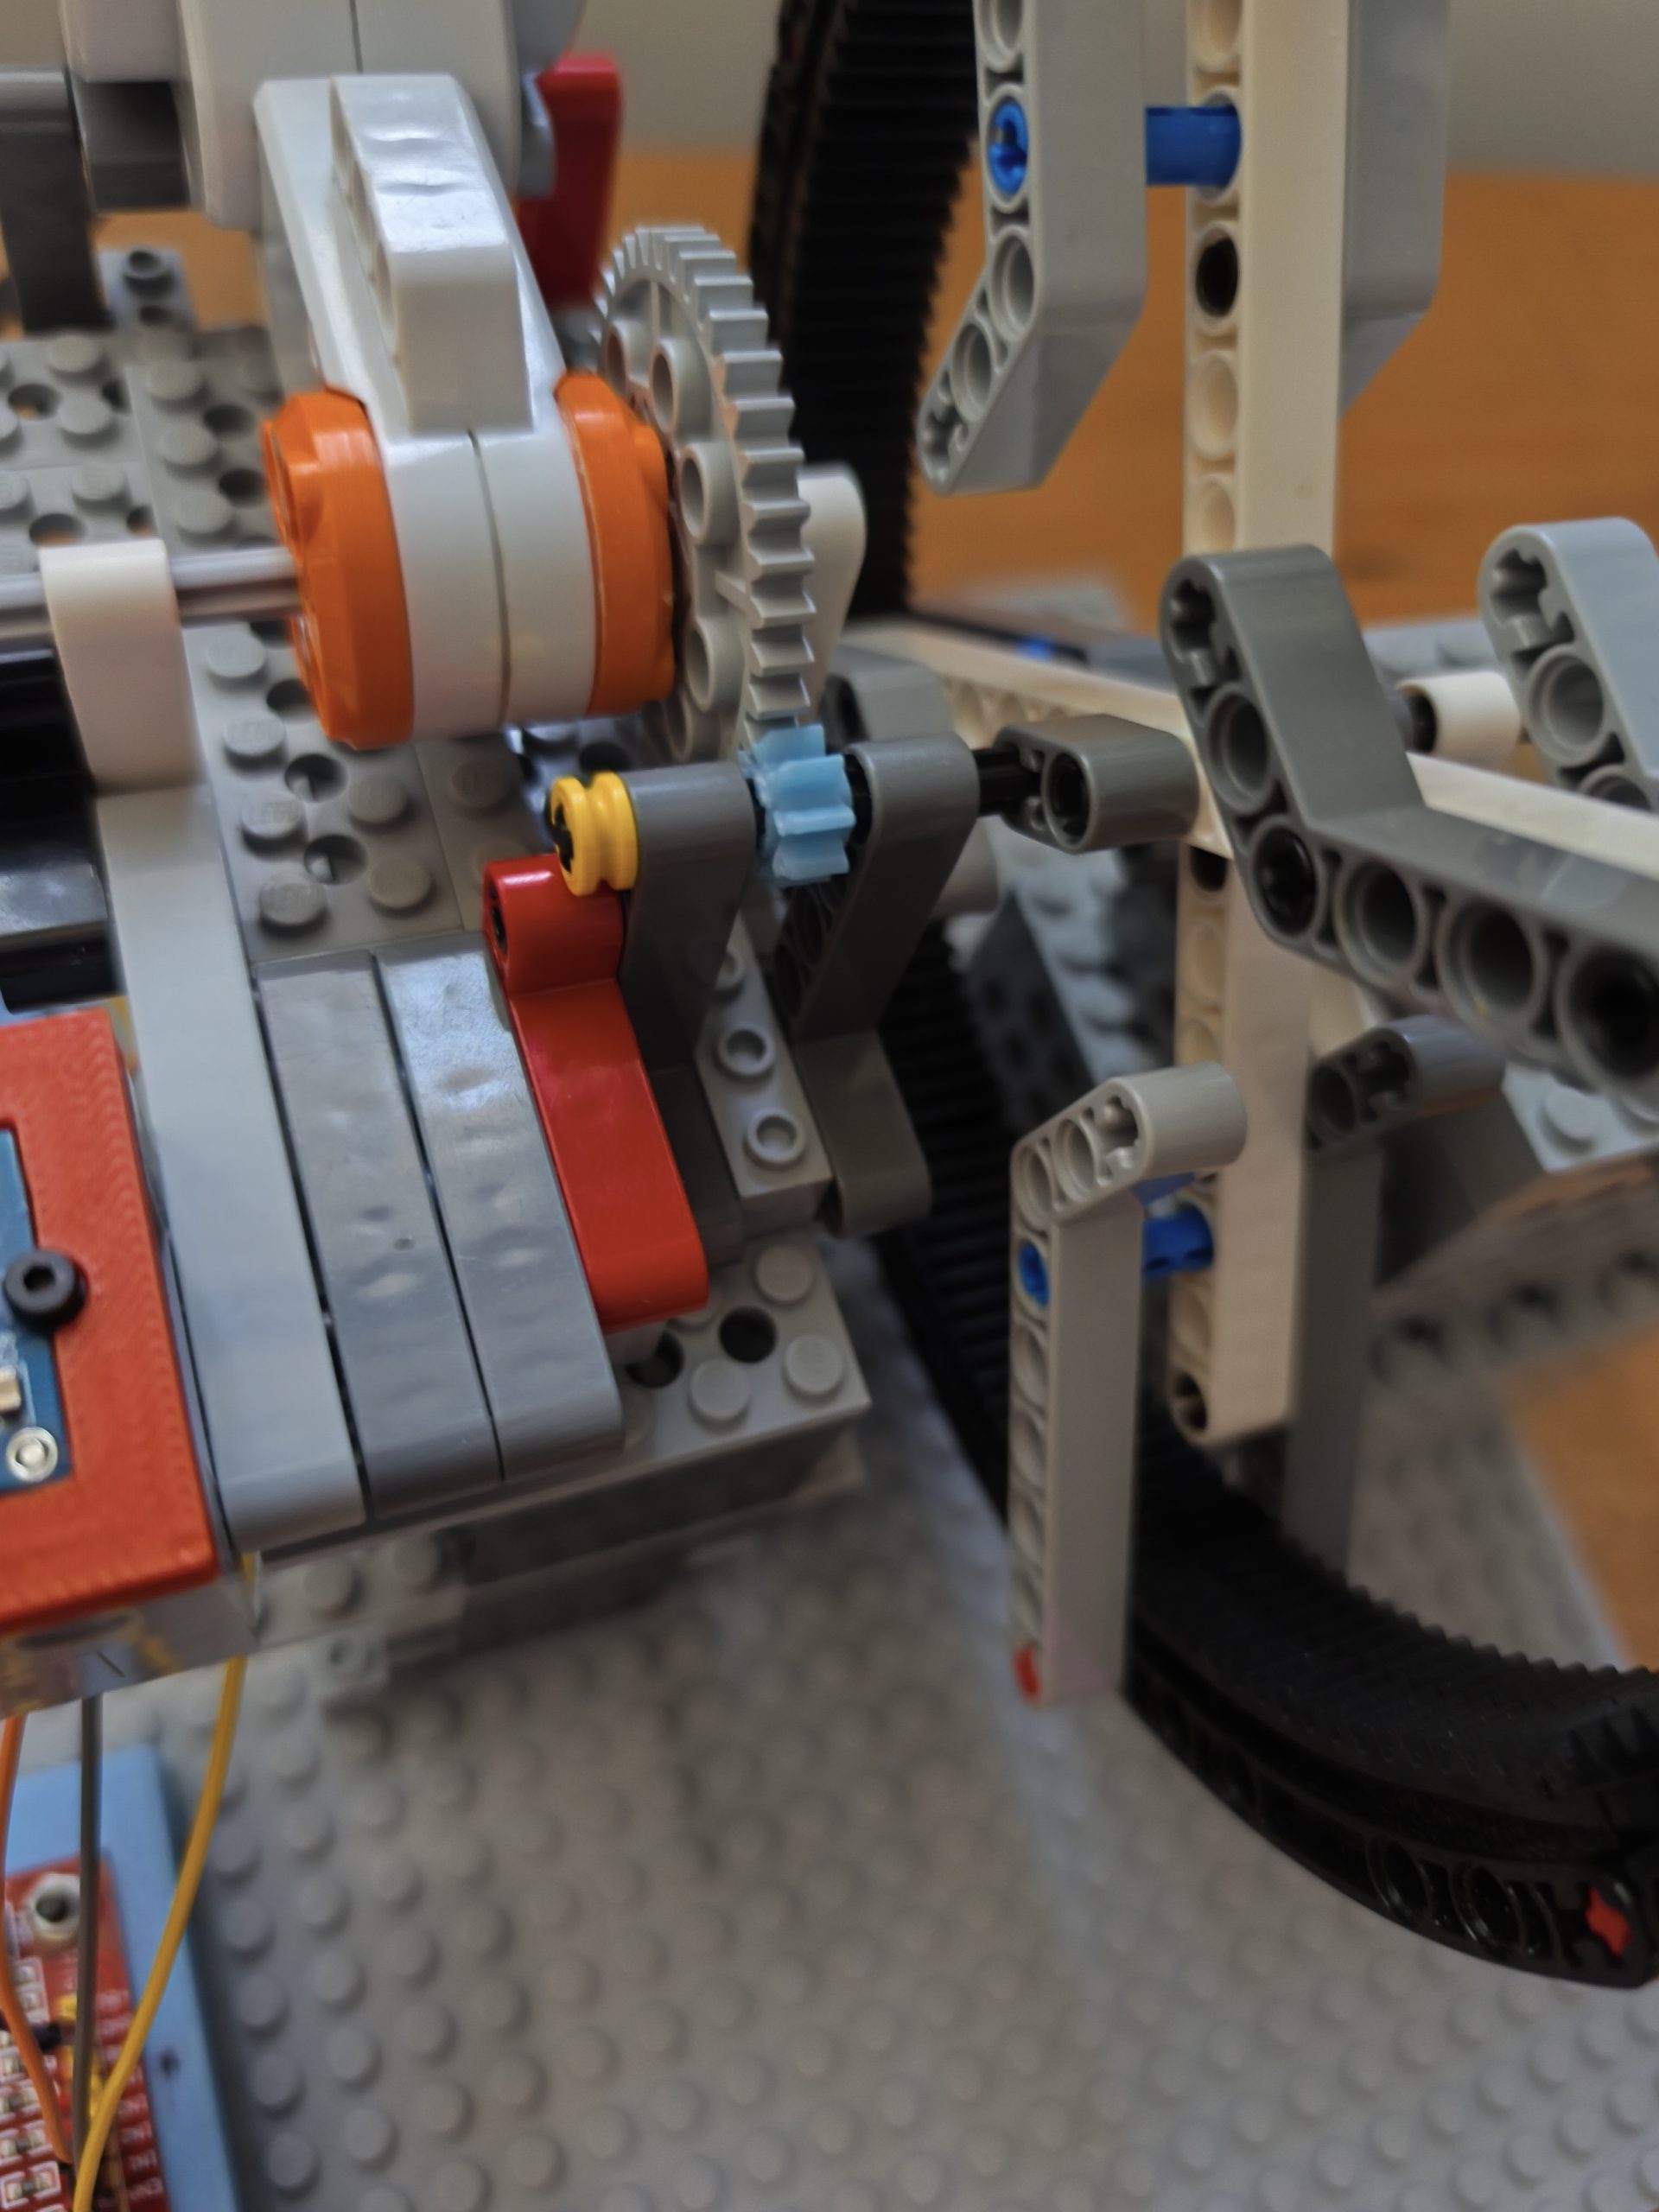
Pour notre projet, il fallait trouver un système qui puisse être modulable et surtout une pièce qui s’use vite. L’idée était donc d’utiliser des Lego car c’est très facile de modifier nos pièces si l’on trouve un problème. De plus, nous avons décidé d’analyser l’usure sur une roue dentée car on voit plus facilement l’usure, rien que dans la forme de l’engrenage après l’utilisation. Le seul vrai problème avec l’utilisation de pièces Lego, c’est qu’elles sont très solides et donc on risque d’avoir du mal à détecter l’usure. On a donc utilisé la CAO pour avoir nos propres roues dentées. On a retrouvé le modèle sur internet et on l’a modifié légèrement. La roue dentée que l’on utilise est une roue de 8 dents. C’est une roue de 40 dents qui la fait tourner, ce qui applique un grand effort sur la petite roue. Nous avons aussi utilisé un volant d’inertie que nous avons mis sur l’axe de la roue à 8 dents pour appliquer une charge et pour réduire les tremblements du système quand on le fait tourner.

Ici, c’est un peu la partie des sens de notre système. C’est ici que toutes les informations que nous voulons vont être captées. Et pour cela, nous avons utilisé différents capteurs. Car en effet, bien que l’on puisse voir de l’usure à l’œil nu, il est nécessaire d’utiliser des capteurs pour trouver encore plus d’informations. Voici les trois grandeurs que nous avons voulu analyser :

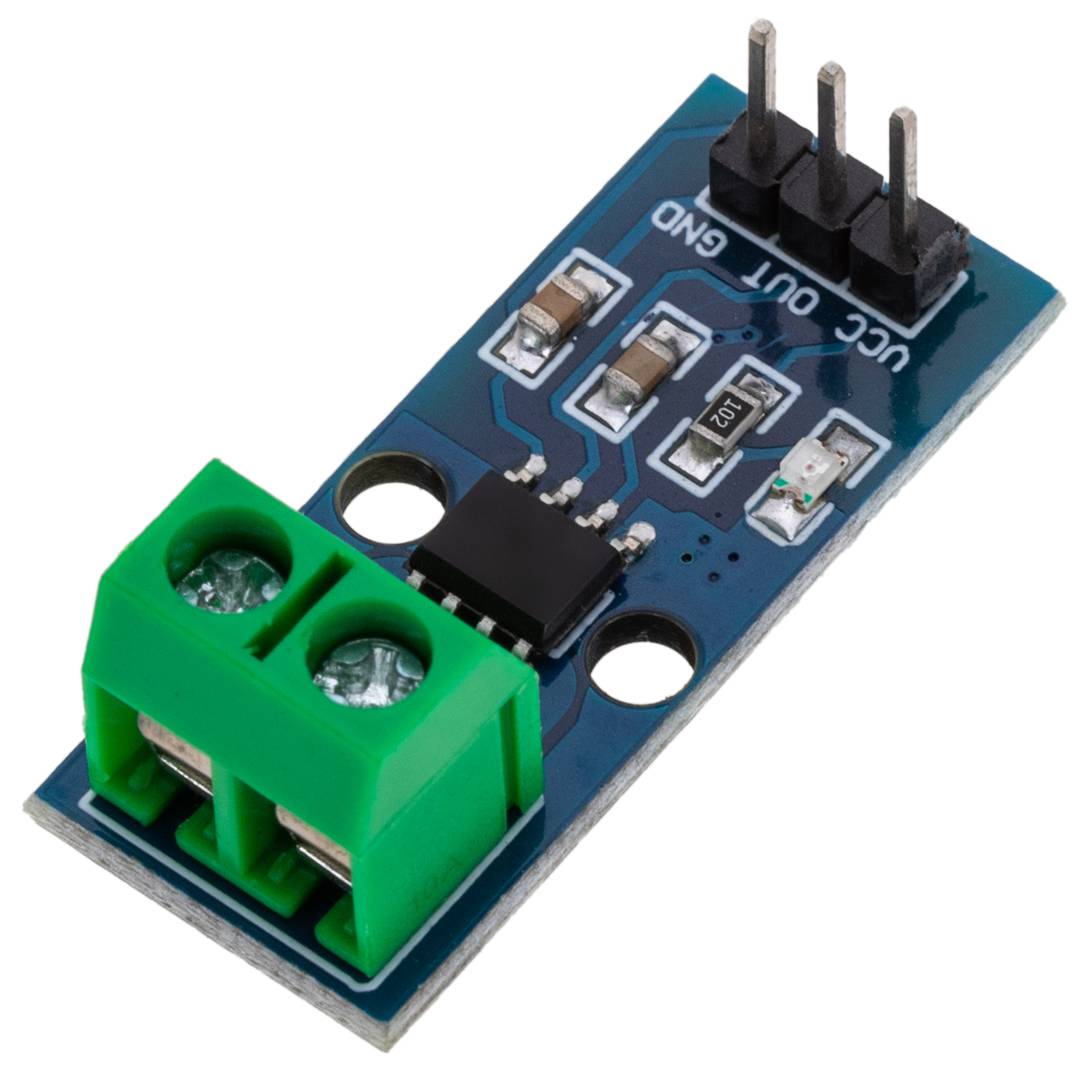
  • Le courant : Nous avons utilisé un capteur de courant (ACS712). L’intérêt de l’utiliser est que, quand on observe de l’usure sur la roue, il y a plus de frottements, donc le moteur doit forcer davantage. Le capteur détecte cette montée d’intensité électrique via l’effet Hall.
ACS712
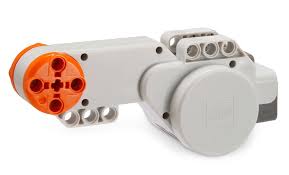
  • La vitesse: Grâce au moteur LEGO NXT, nous récupérons la vitesse exacte en temps réel. Si la vitesse chute alors que la puissance envoyée est la même, cela signifie que l’on a de l’usure.
LEGO NXT
  • Les tremblements : Pour cette dernière grandeur, nous avons décidé de regarder les tremblements que provoque l’usure. Quand notre roue commence à s’user, on peut avoir une dent cassée ou usée qui crée un “micro-choc” à chaque tour. On peut observer ces vibrations grâce à notre accéléromètre (ADXL335) qui analyse ces vibrations dans les trois axes (X, Y, Z). »
ADXL335

Nous avons récupéré ces capteurs soit sur d’anciens projets d’étudiants, soit nous les avons commandés. Pour analyser ces données, nous les avons reliés à une carte Arduino UNO dont nous allons parler juste après.

C’est ce qui relie nos capteurs à notre carte Arduino UNO. C’est l’Arduino UNO qui reçoit les informations de notre code reçu ainsi que les informations qu’envoient nos capteurs et qui les traite en temps réel.

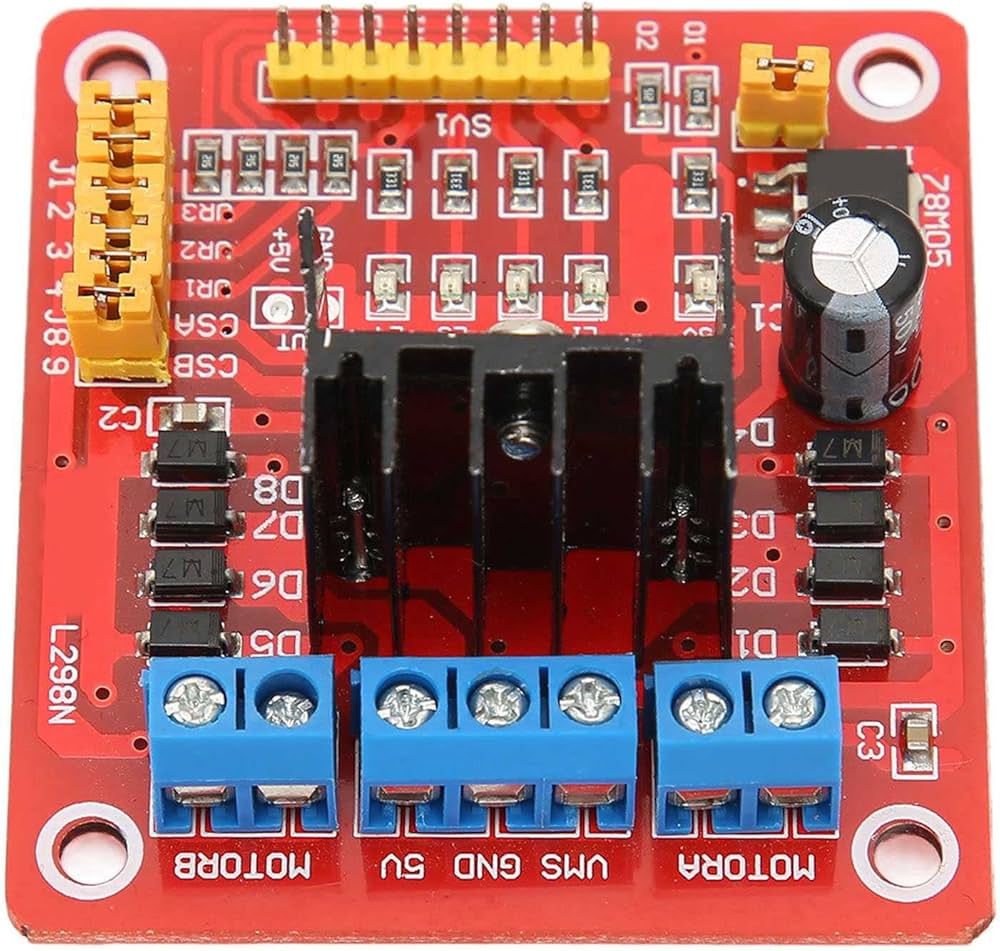
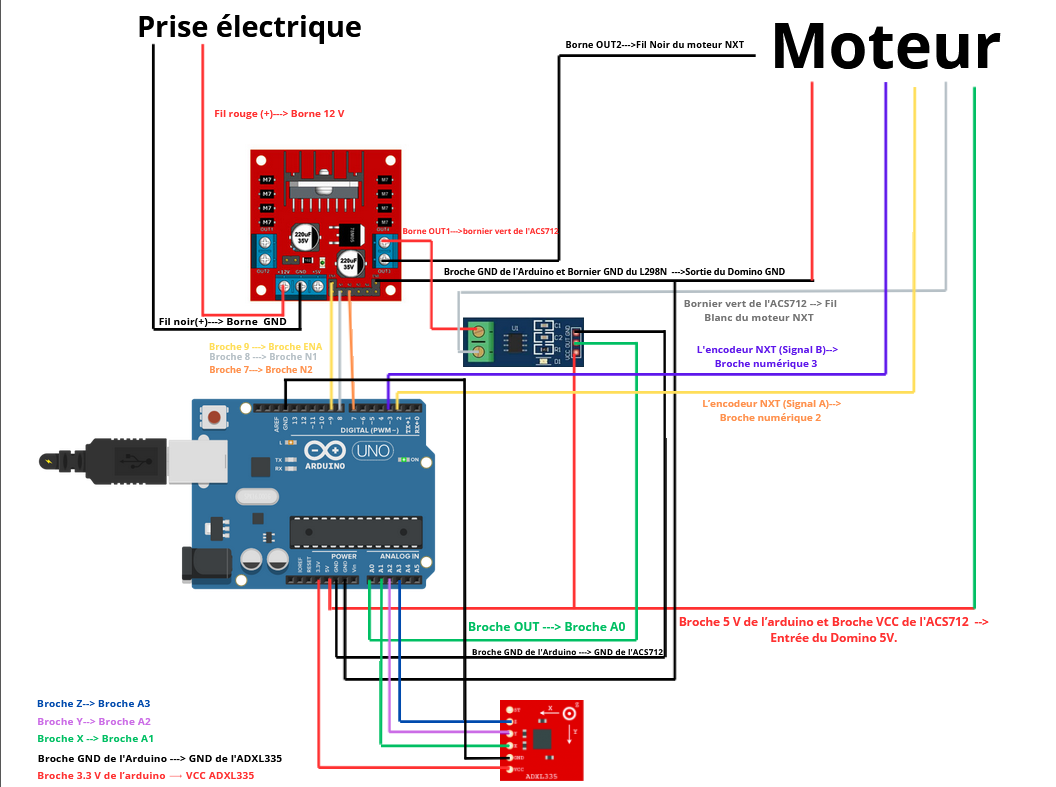
Cependant, une carte Arduino seule est incapable de fournir l’intensité nécessaire pour faire tourner à grande vitesse un moteur LEGO NXT ; c’est pour cela que nous avons rajouté un shield, le L298N. Voici comment il fonctionne : il reçoit un signal de commande “faible” de l’Arduino et le transforme en une tension modulable capable d’alimenter le moteur avec la tension que l’on veut (12V). Pour voir les branchements faits entre nos capteurs, l’Arduino, le Shield et le moteur NXT, c’est le schéma juste en dessous.

Schéma de notre câblage
ARDUINO

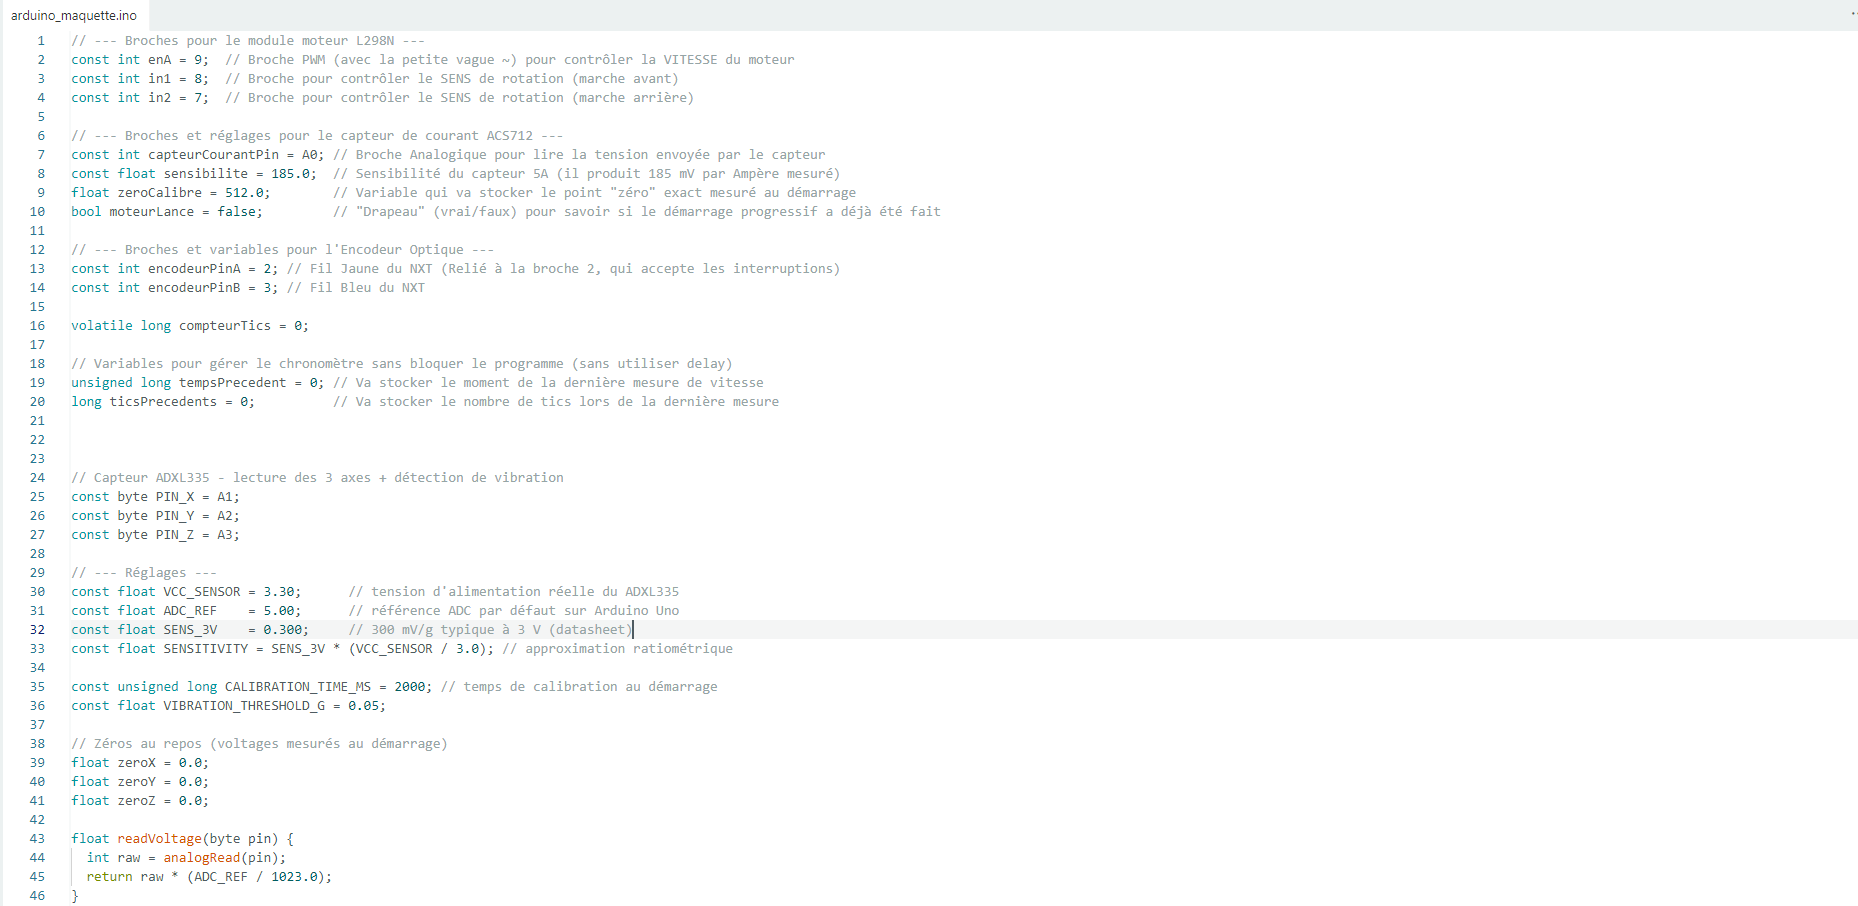
Nous avons réalisé un code sur notre Arduino pour pouvoir faire fonctionner nos capteurs et notre moteur. Pour cela, nous avons dû apprendre le langage C++. Un problème que nous avons noté était que, lors du démarrage du moteur, il démarrait à sa vitesse maximale directement et pas de manière progressive, ce qui avait pour effet d’abîmer notre roue. Pour les valeurs, on en récupère 50 sur un intervalle très court (environ 10 ms) et, avec ces 50 valeurs, on fait un moyennage. Nous faisons ce processus pour que les valeurs évitent de sauter d’un extrême à l’autre, rendant impossible toute observation de l’usure. C’est le bruit électronique.

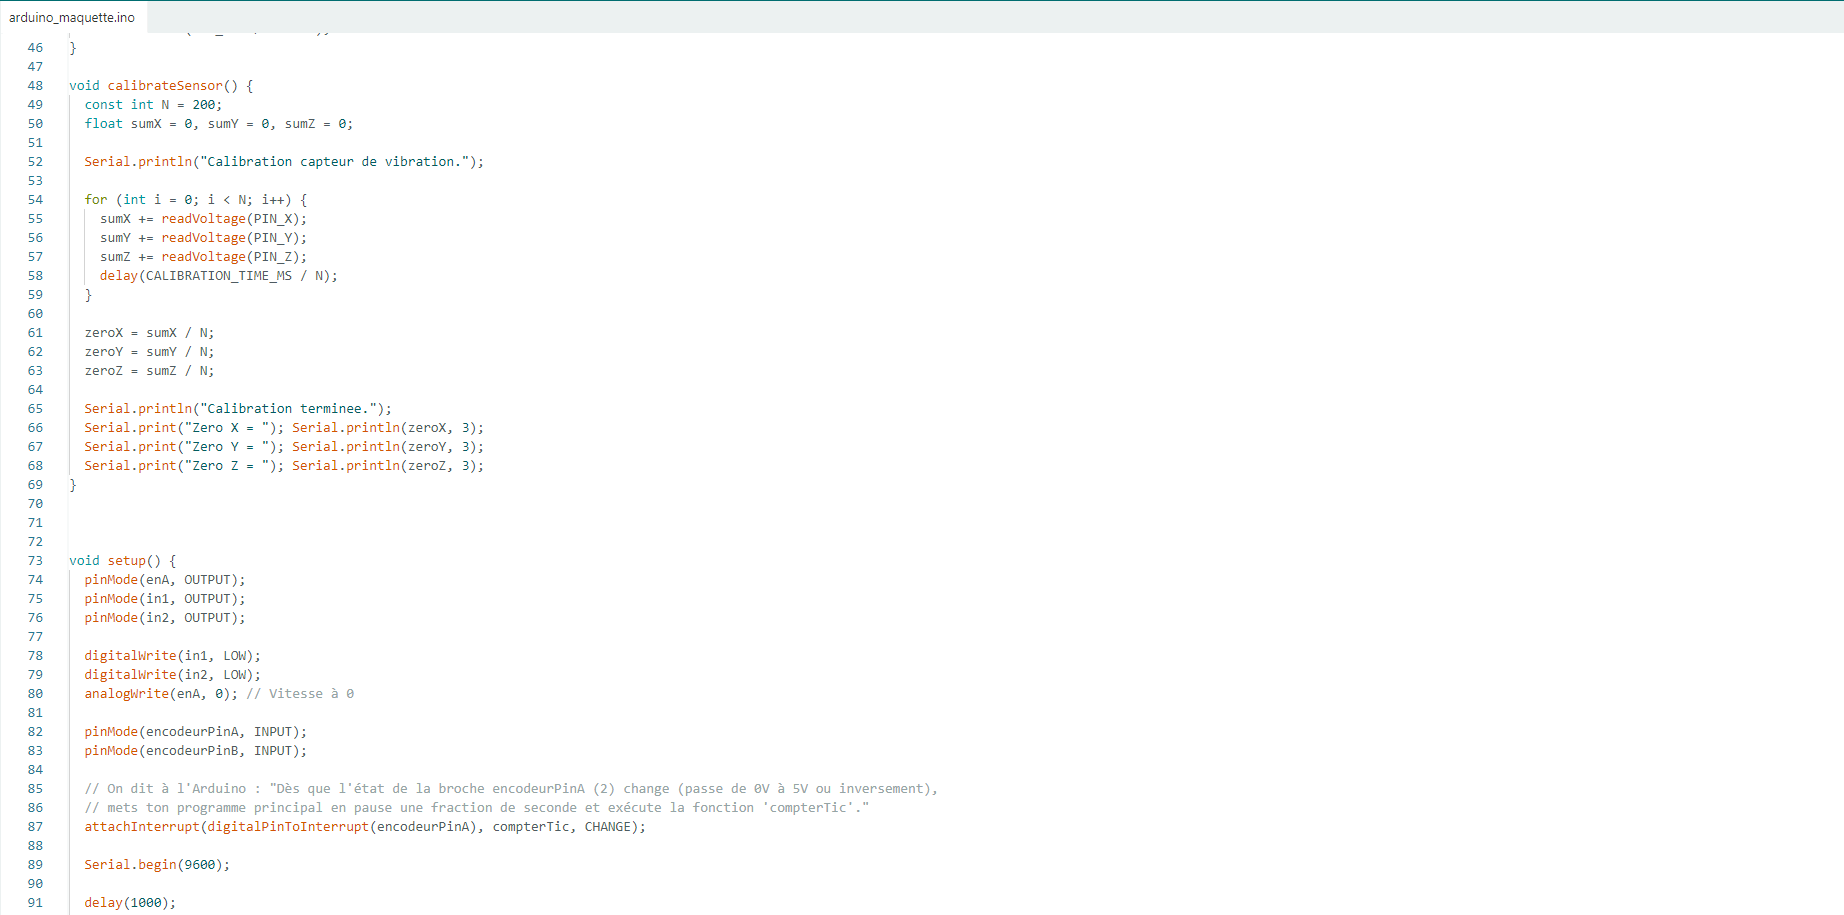
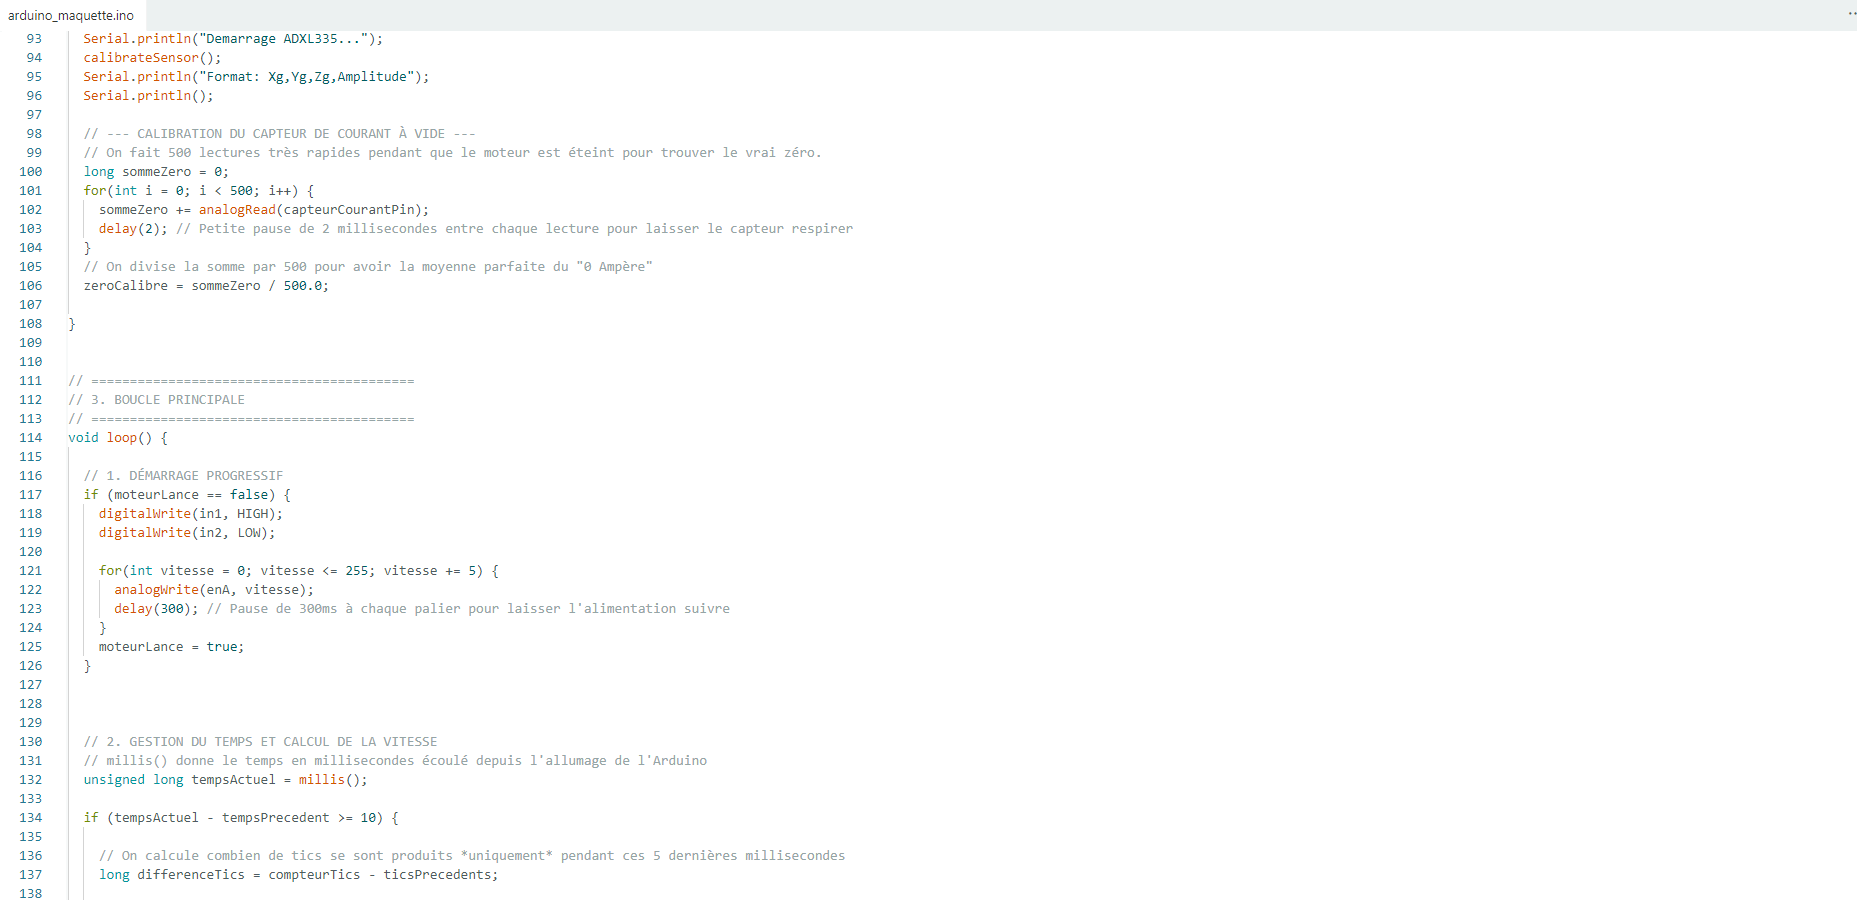
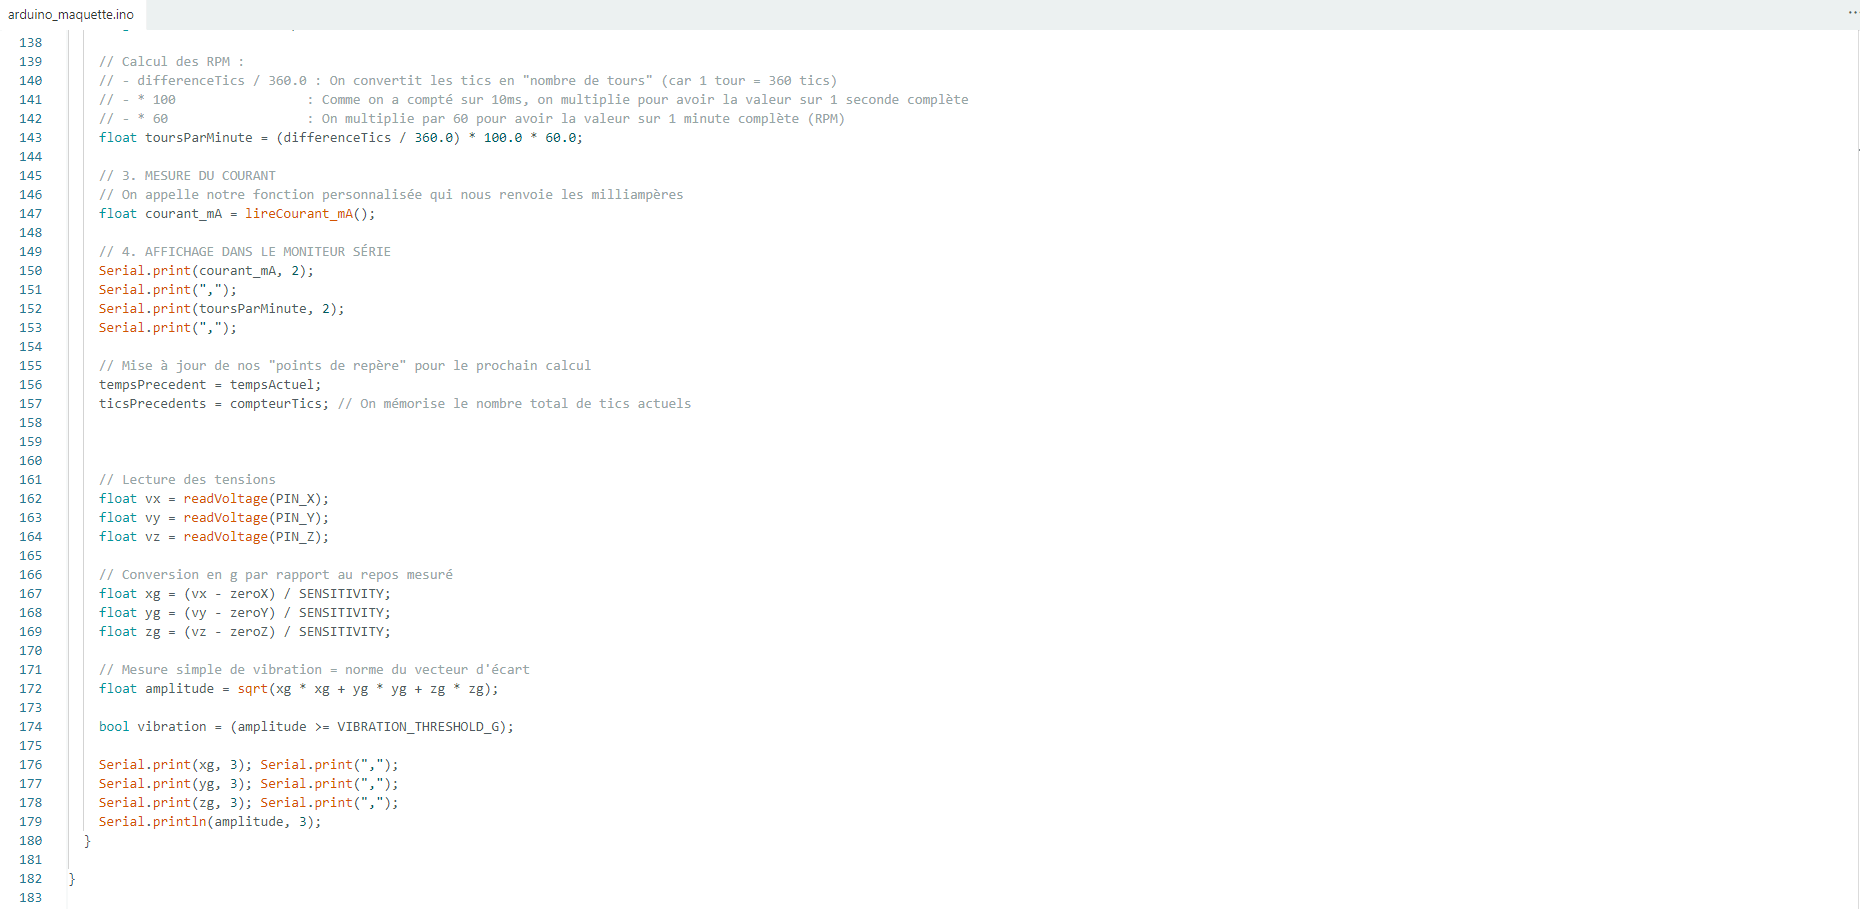
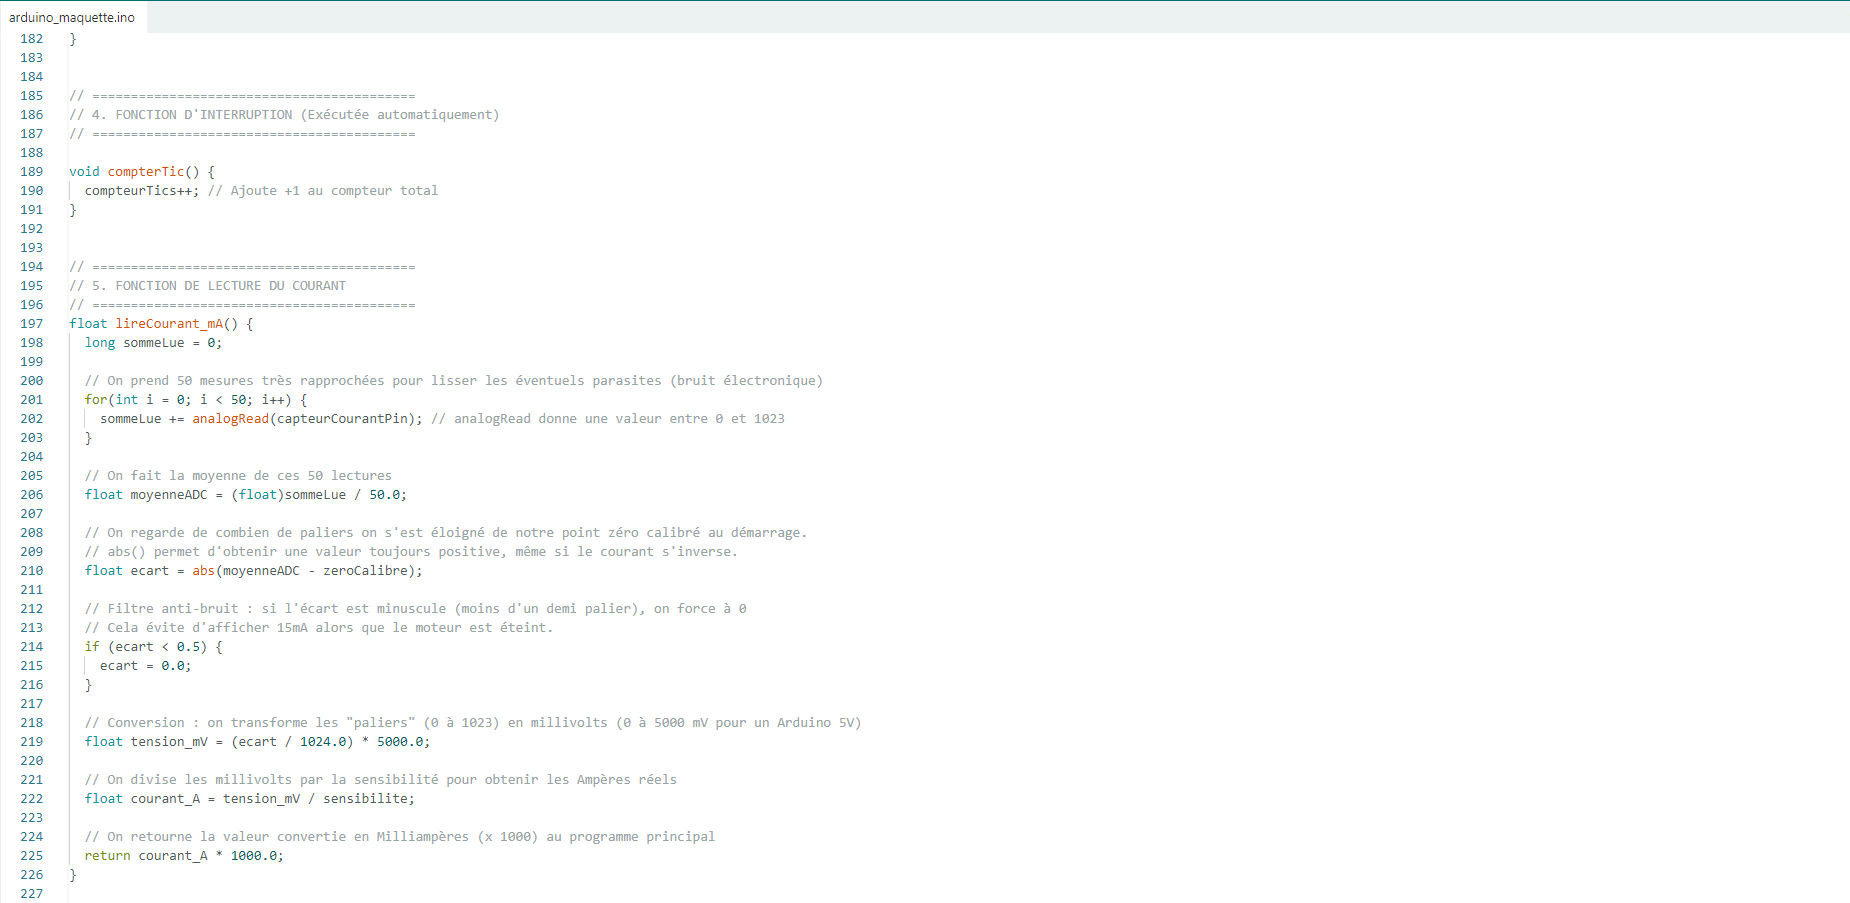
Vous retrouverez ci-dessous le code Arduino:

Code Arduino

Description du code:

  • Lignes 1 à 46 : Avant de commencer, l’Arduino a besoin de savoir où sont branchés les fils.
  • Lignes 48 à 69 et 99 à 106 : Récupère les mesures quand le système est dans l’état initial (pour la vibration, il mesure les secousses au repos et pour le courant, il prend 500 mesures moteur éteint pour savoir à quoi ressemble le “0 Ampère”).
  • Lignes 116 à 126 : Fait monter le moteur jusqu’à sa valeur maximale.
  • Lignes 86, 132-144 et 189-191 : Mesure de la vitesse.
  • Lignes 161 à 179 : Analyse des vibrations.
  • Lignes 197 à 226 : Mesure du courant.

Une fois que notre Arduino a fini de récolter des milliers de mesures, il reste une étape cruciale : donner du sens à ces chiffres. Pour transformer ce flux de données brutes en un diagnostic précis de l’usure, nous avons décidé d’utiliser MATLAB. MATLAB (MATrix LABoratory) est un environnement de calcul numérique et un langage de programmation. Nous avons donc mis nos données sur graphique (vitesse, vibration et courant). Mais regarder des courbes qui montent et descendent ne suffit pas pour un diagnostic précis. C’est là qu’intervient la transformée de Fourier (FFT).

MATLAB

Imaginez que vous écoutez un accord de piano. Vos oreilles entendent un son global (le domaine temporel). La FFT, c’est comme si vous pouviez décomposer cet accord pour voir exactement quelles notes (quelles fréquences) le composent. Dans notre projet, nous appliquons cela aux vibrations :

  • Système normal : On détecte une fréquence dominante liée à la rotation du volant d’inertie.
  • Système usé : En analysant des roues endommagées ou de matières différentes, de nouvelles fréquences apparaissent sur le spectre.
C’est cette “signature fréquentielle” qui nous permet de dire avec certitude si cet engrenage est en train de s’user, même si cela ne se voit pas encore à l’œil nu.

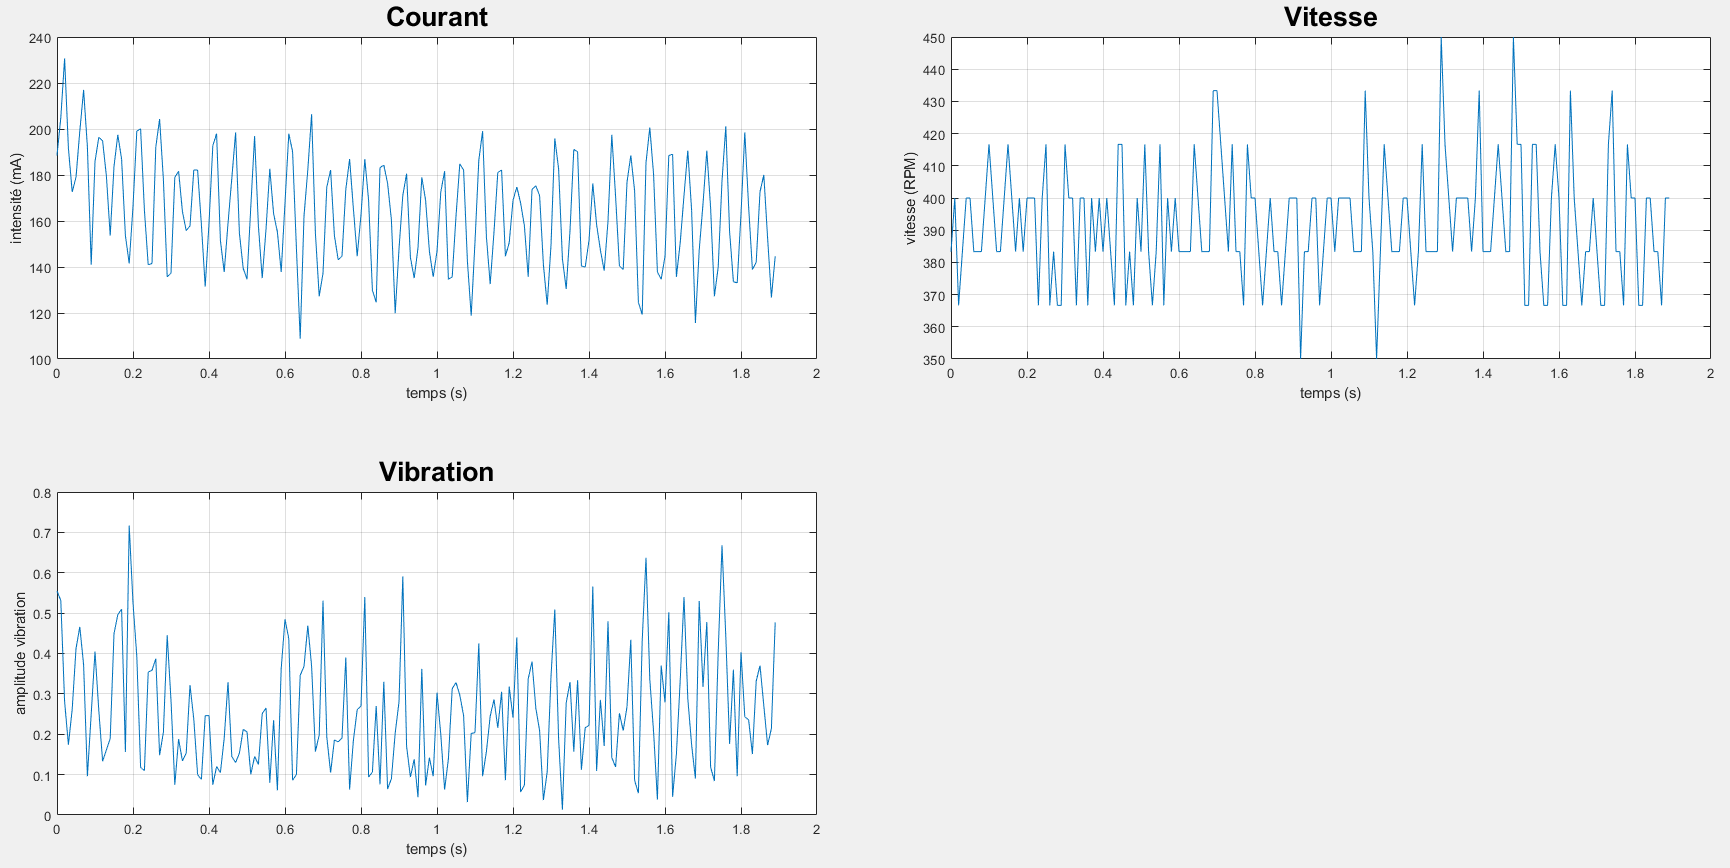
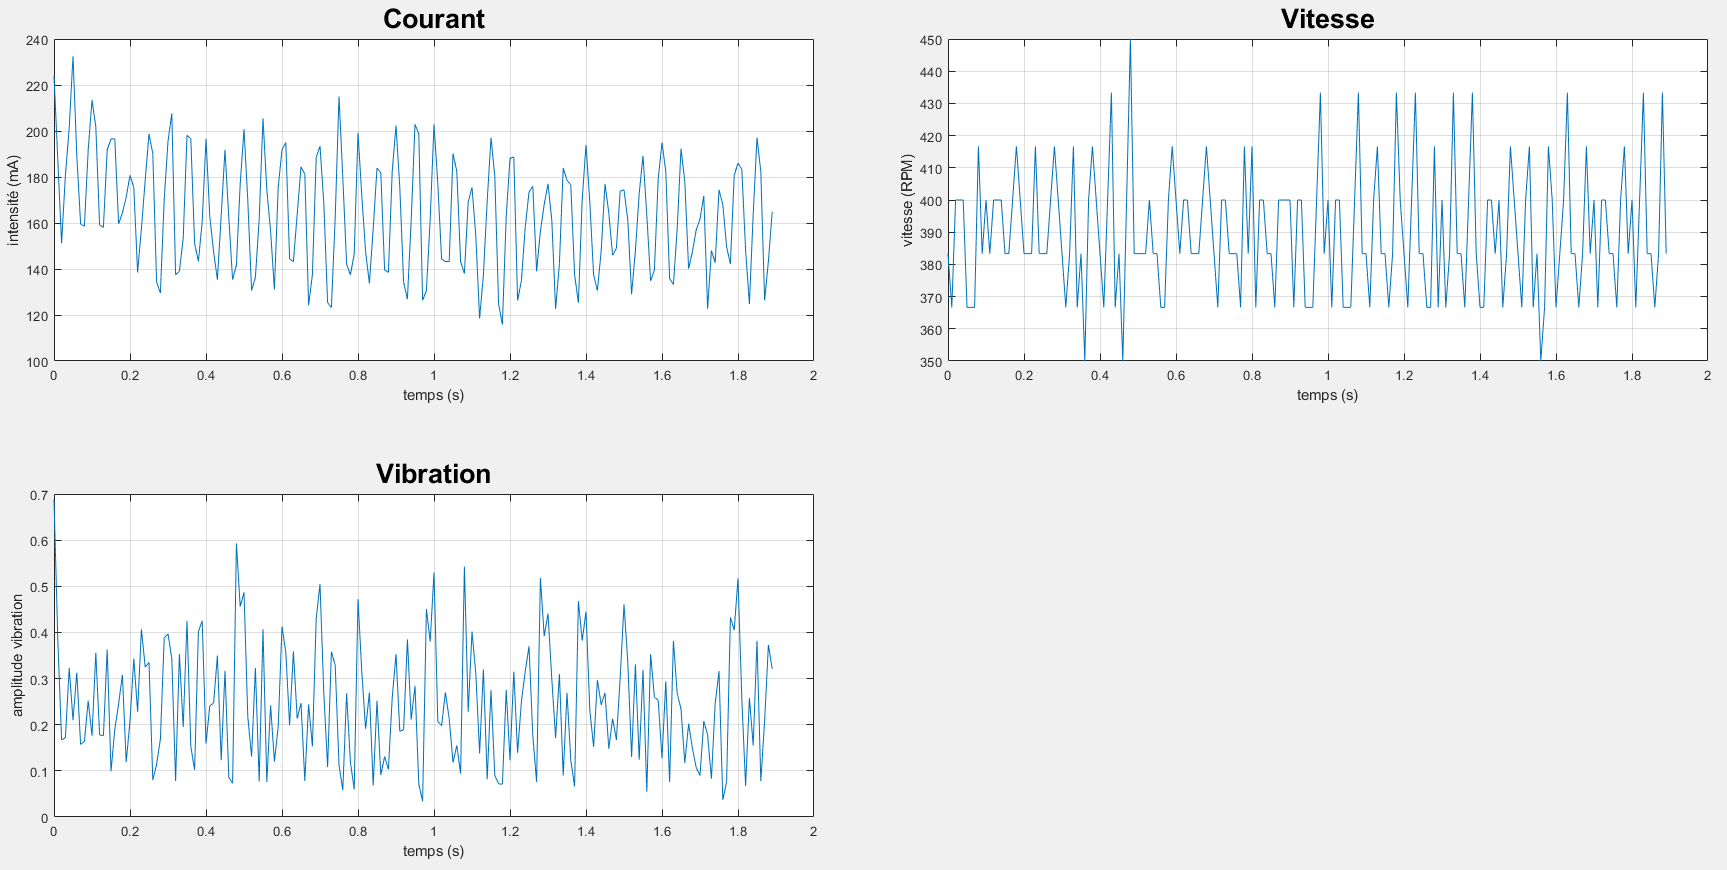
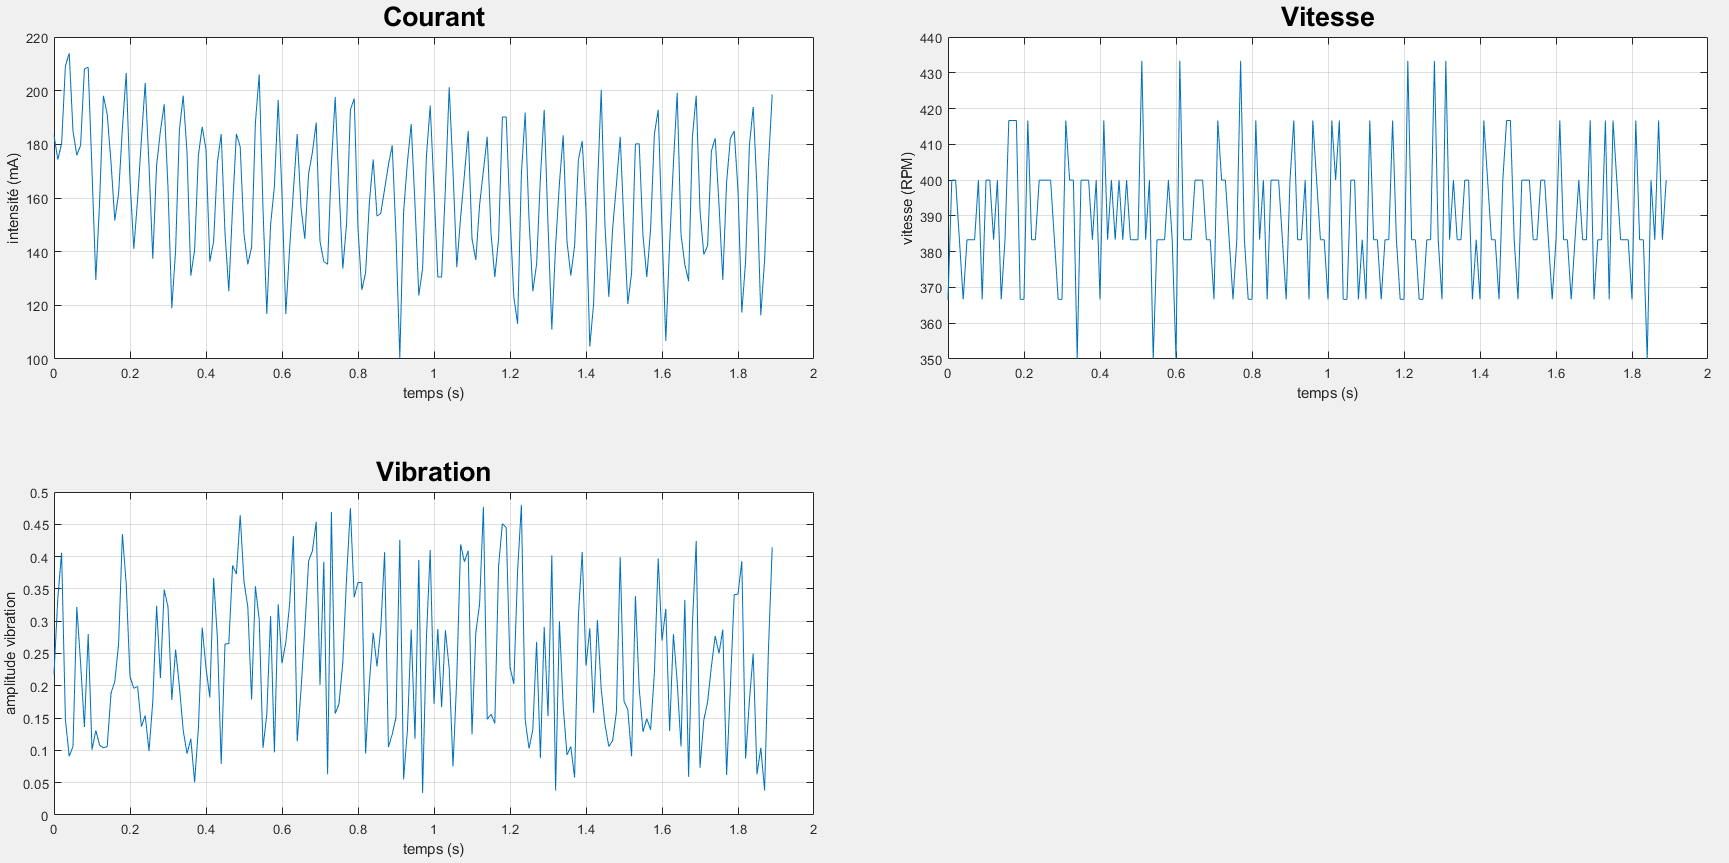
Vous pouvez retrouver ci-dessous nos différentes courbes qui témoignent de nos résultats

Mais du coup qu’est ce qu’on obtient après ces cents heures de projets? On obtient ce types de courbes:

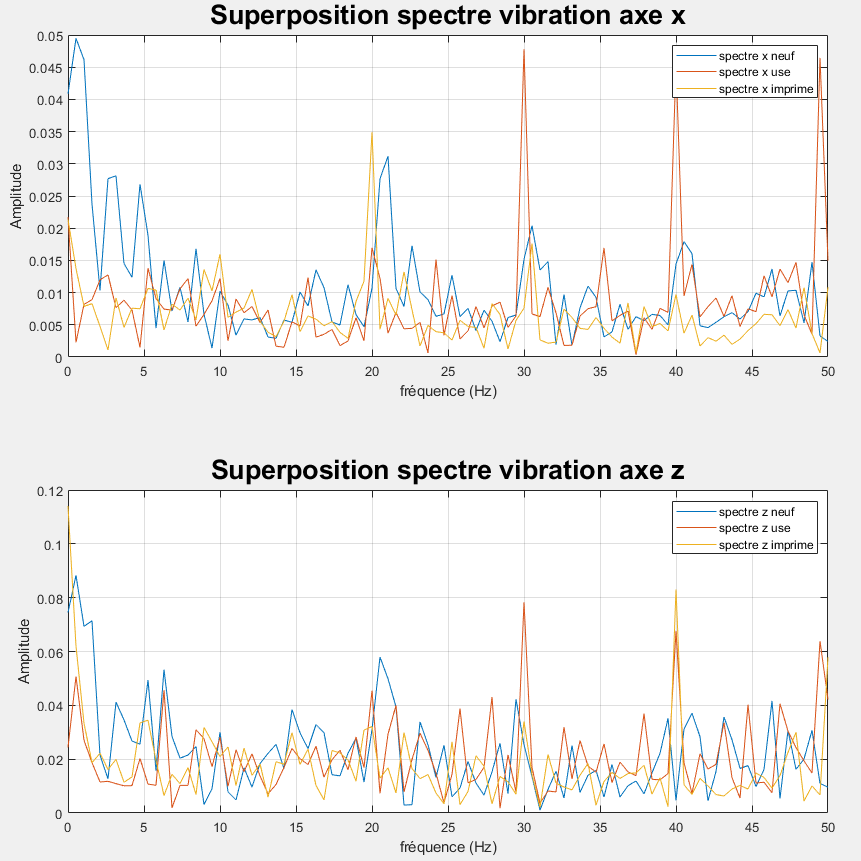
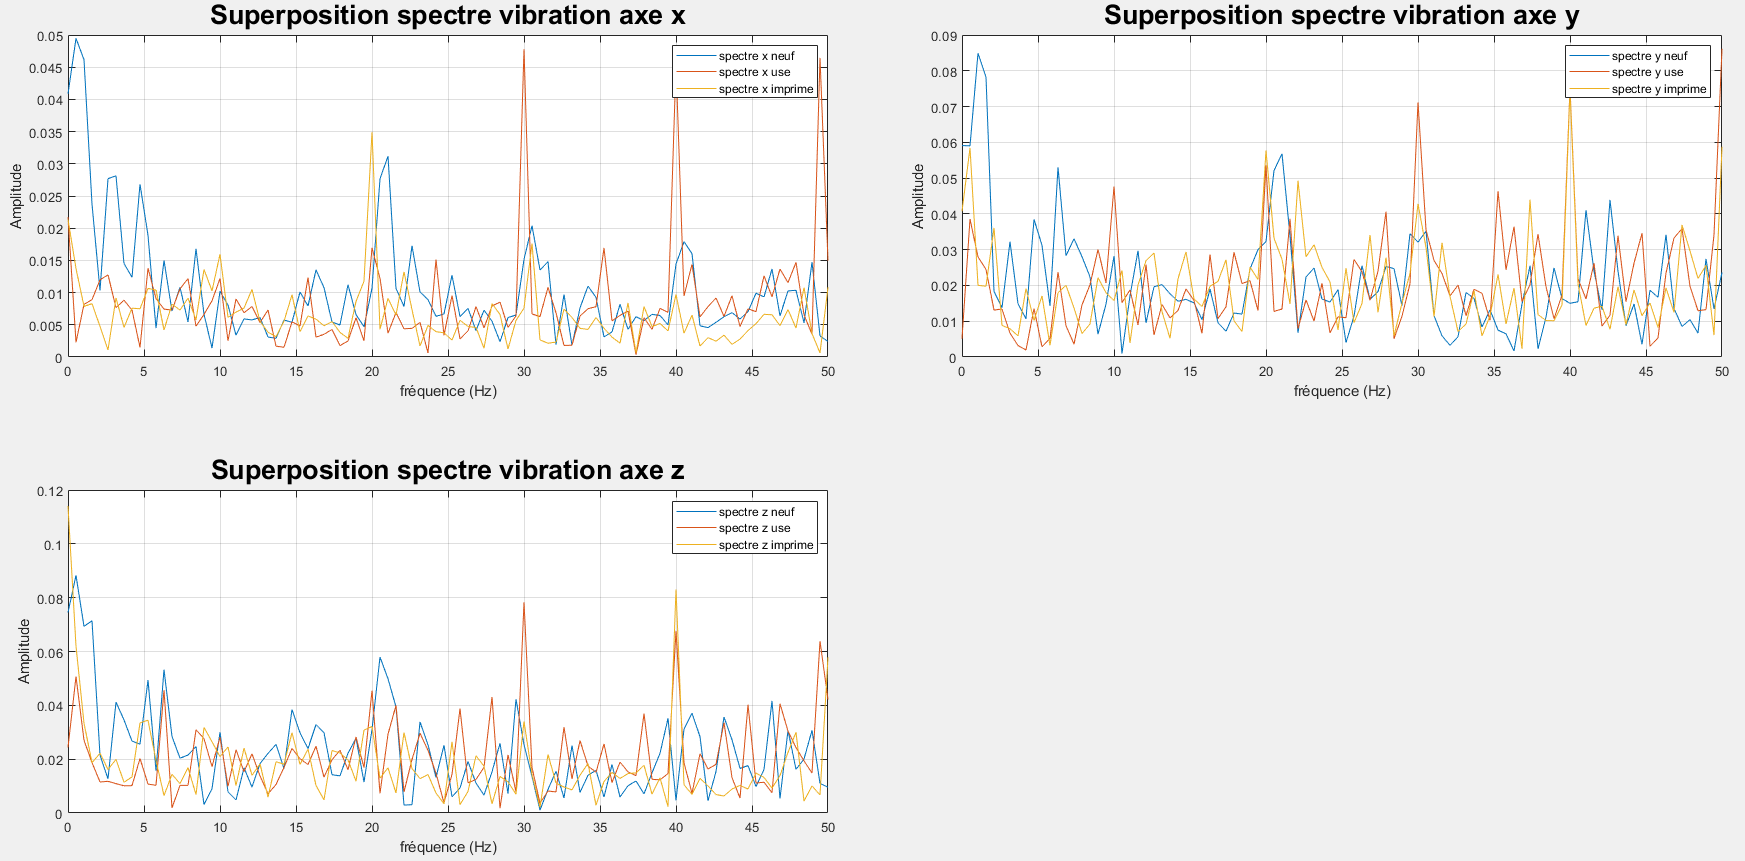
On obtient ces courbes sur Matlab. On a donc trois courbes, une qui nous montre les tremblements, une la vitesse et une le courant. Nous avons fait plusieurs tests sur différentes roue. Une roue Lego neuf, une roue Lego usée et une roue fait en impression 3D Ce que l’on peut noter:

1/Comparaison des intensités :

  • Roue dentée neuve: L’absence de pics d’intensité prouve que les engrenages s’emboîtent avec une friction minimale et constante.
  • Roue dentée usée: On observe une augmentation de la consommation moyenne et, surtout, l’apparition de micro-pics erratiques. Cela traduit un moteur qui doit “forcer” par intermittence pour compenser les jeux mécaniques ou les frottements irréguliers.
  • Roue dentée en impression 3D: Le courant est légèrement plus élevé que sur le neuf, ce qui indique une résistance de surface plus importante (due aux stries d’impression)

2/Analyse de la vitesse :

  • Roue dentée neuf: La droite de vélocité est quasi parfaite. Le mouvement est fluide, sans aucune saccade perceptible par les capteurs.
  • Roue dentée usée: Le graphique montre des ondulations. L’usure des dents crée des moments de “glissement” suivis de reprises d’adhérence, rendant la vitesse instable sur le long terme.
  • Roue dentée en impression 3D: On voit l’impact des couches de l’impression 3D. Le graphique présente des variations cycliques : chaque petite imperfection de surface crée un léger ralentissement, rendant le mouvement moins “lisse” que sur les pièces moulées industriellement.

3/ Étude spectrale des vibrations :

Nous pouvons aussi utiliser les courbes en dessous qui analyse le spectre des vibrations dans les 3 axes:

  • Roue dentée neuve: L’amplitude des vibrations est très basse. Le spectre est “propre”, signe d’un alignement parfait des axes.
  • Roue dentée usée: On voit une explosion du “bruit de fond” vibratoire. Les chocs répétés entre des pièces qui ont trop de jeu génèrent des vibrations de haute fréquence qui se propagent dans toute le système.
  • Roue dentée en impression 3D: : Il est plus marqué par des résonances spécifiques. La structure interne des pièces imprimées agit comme une caisse de résonance, amplifiant certains tremblements par rapport au plastique plein des Lego.
Ce qui faut retenir de ces différentes courbes est que chaque aspect que nous avons voulu étudier à une réelle importance pour anticiper de l’usure. Les trois capteurs sont complémentaires : le courant dit combien d’effort, la vitesse dit à quel point le mouvement est régulier, et les vibrations disent ce qui se passe mécaniquement en détail

Pour conclure, nous avons tous deux beaucoup aimé ce projet et sommes très fiers du rendu final. Nous avons trouvé vraiment très intéressant d’aborder cette partie de l’ingénierie qui est la maintenance prédictive. Nous avons réussi à utiliser les connaissances que nous avons accumulées durant ces deux ans à Polytech, que ce soit le langage du code, la conception automatisée par ordinateur, la mécanique, l’électronique… Ce projet nous a appris à nous gérer sur le long terme, à surmonter des imprévus techniques et à collaborer efficacement. Nous sommes heureux d’avoir pu explorer différentes façons de concevoir, de fabriquer et de programmer un système complet. Notre prototype est aujourd’hui fonctionnel, mais il ouvre la porte à de nombreuses améliorations. On pourrait imaginer tester des engrenages dans différents matériaux ou même entraîner une IA pour qu’elle apprenne à reconnaître automatiquement le type de panne juste en “écoutant” les vibrations du moteur. Nous remercions nos professeurs de nous avoir beaucoup aidé dans la conception de ce projet.

Nous terminons ce semestre avec la satisfaction d’avoir construit un système complet, de la CAO jusqu’à l’analyse de données. Ce fut une expérience riche qui nous donne un avant-goût concret de notre futur métier d’ingénieur !

Merci d’avoir lu!

Simon 3D : Le jeu des années 70 révolutionné !

Nous sommes Nathan JAGUENEAU et Nathan NOËL, étudiants en deuxième année de cycle préparatoire (PEIP 2A) à Polytech Angers. Dans le cadre de notre formation, nous avons eu 100 heures pour réaliser un projet technique de A à Z. Pour nous, il a été question de réinventer le jeu des années 70 : le Simon.

Plutôt que de simplement copier l’original, nous avons décidé de briser la barrière de la 2D pour créer une version cubique et interactive. Voici le récit de notre aventure, entre lignes de code, fumée de soudure et modélisation 3D.

Le Concept

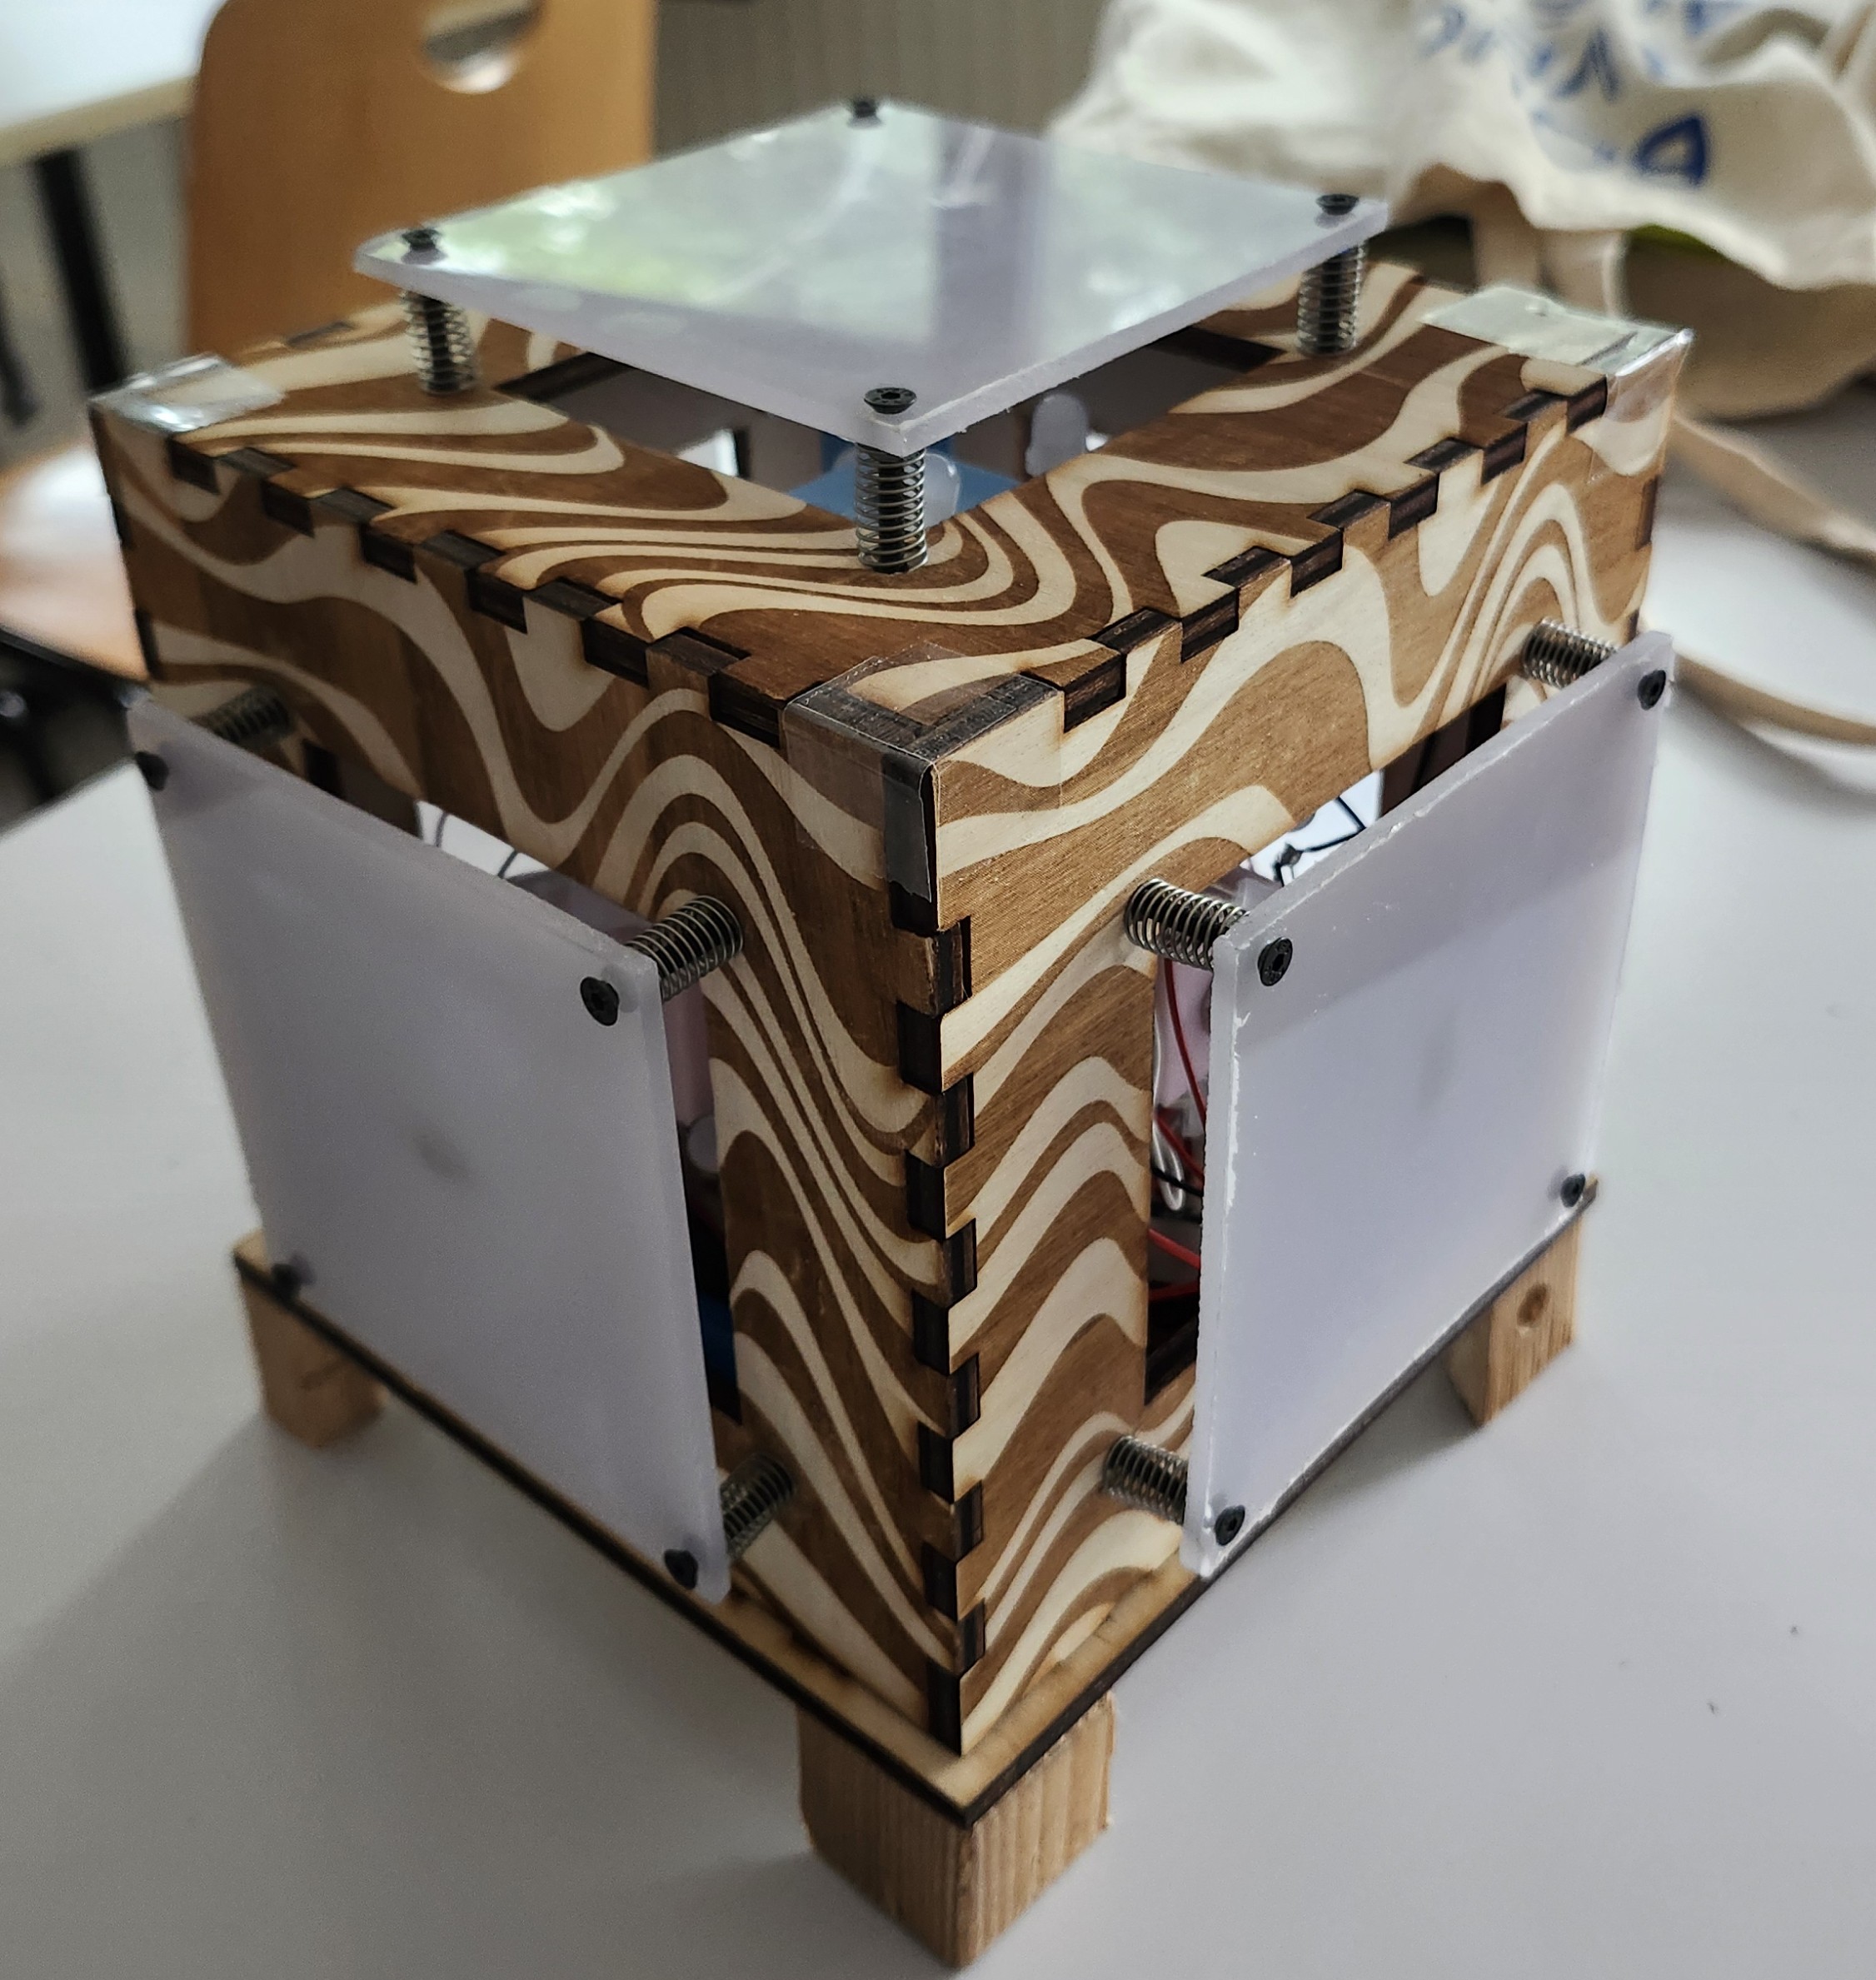
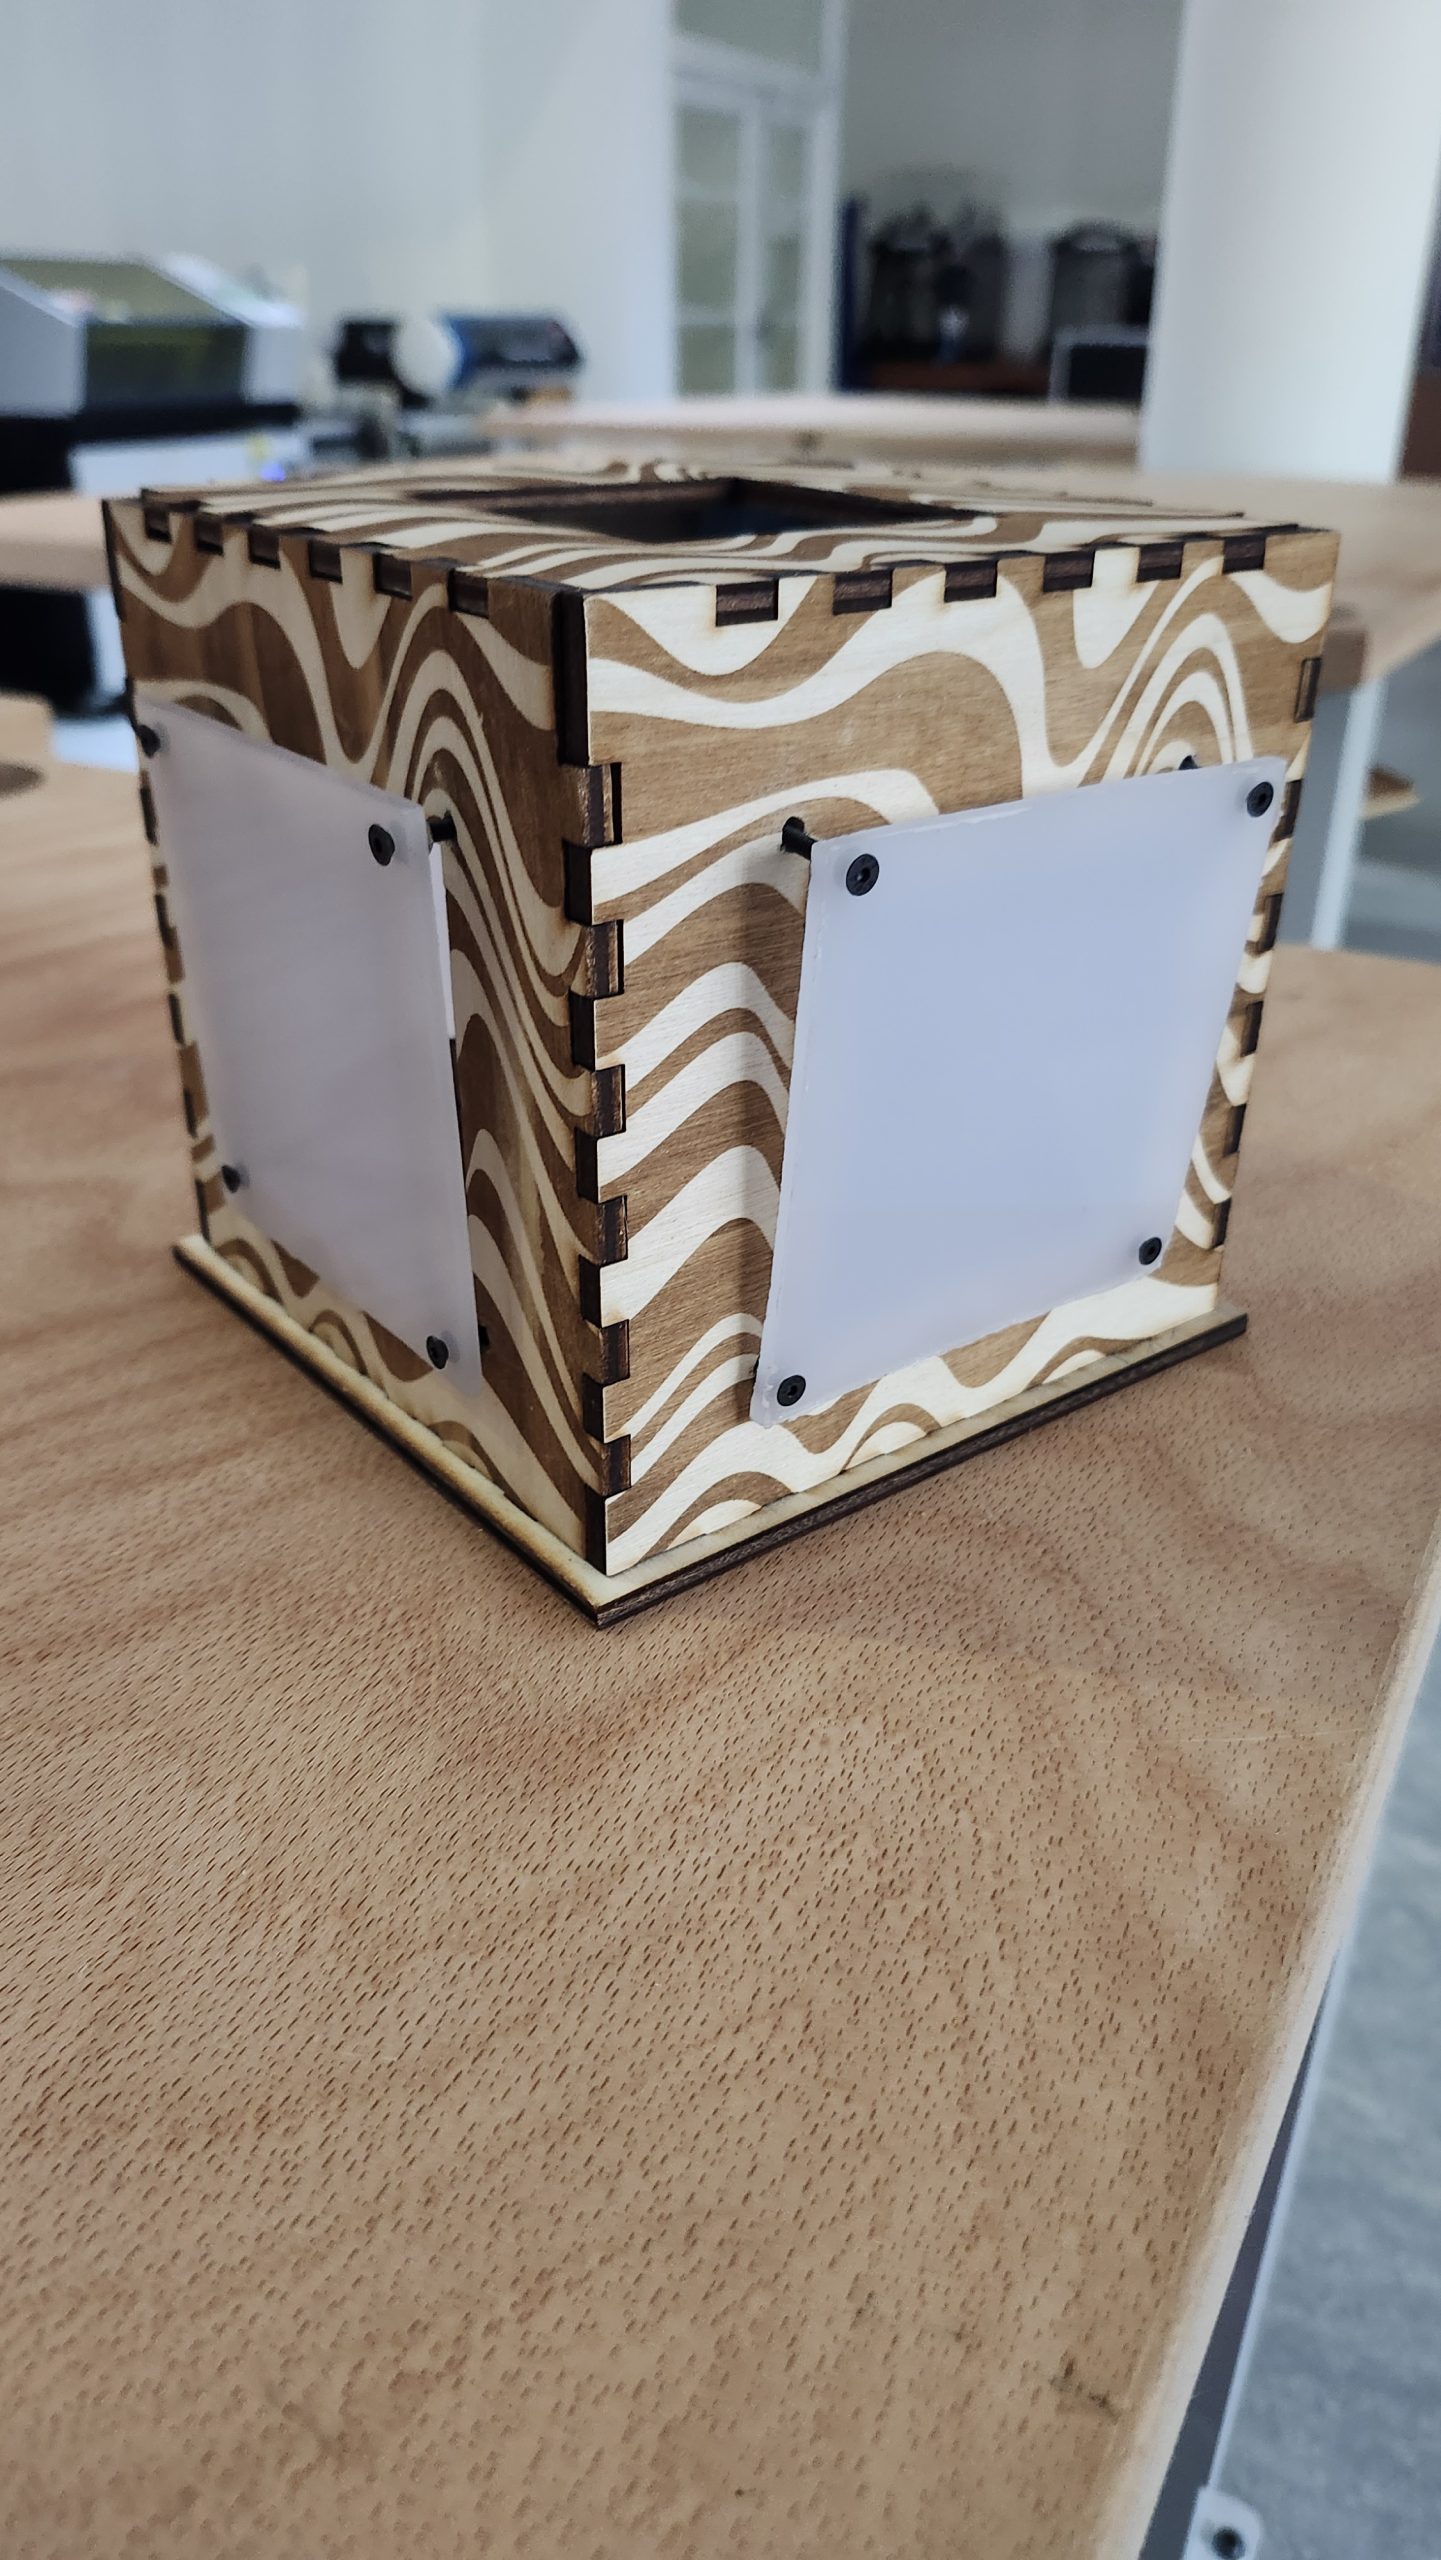
L’idée était simple mais ambitieuse : transformer un jeu statique en une expérience 3D immersive. Au lieu d’avoir toutes les couleurs sur une seule face, notre Simon est un cube où le joueur doit manipuler l’objet pour suivre la séquence lumineuse.

Les objectifs du cahier des charges

  • Liberté de design : Créer un objet esthétique et ergonomique.
  • Complexité accrue : Obliger le joueur à se déplacer ou à bouger le cube pour interagir avec les 5 faces actives.
  • Maintenabilité : Concevoir un système facilement démontable pour accéder à l’électronique.

Le cœur du projet : Électronique et Code

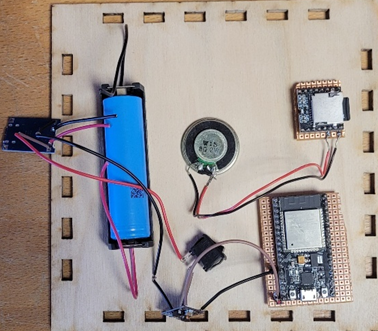
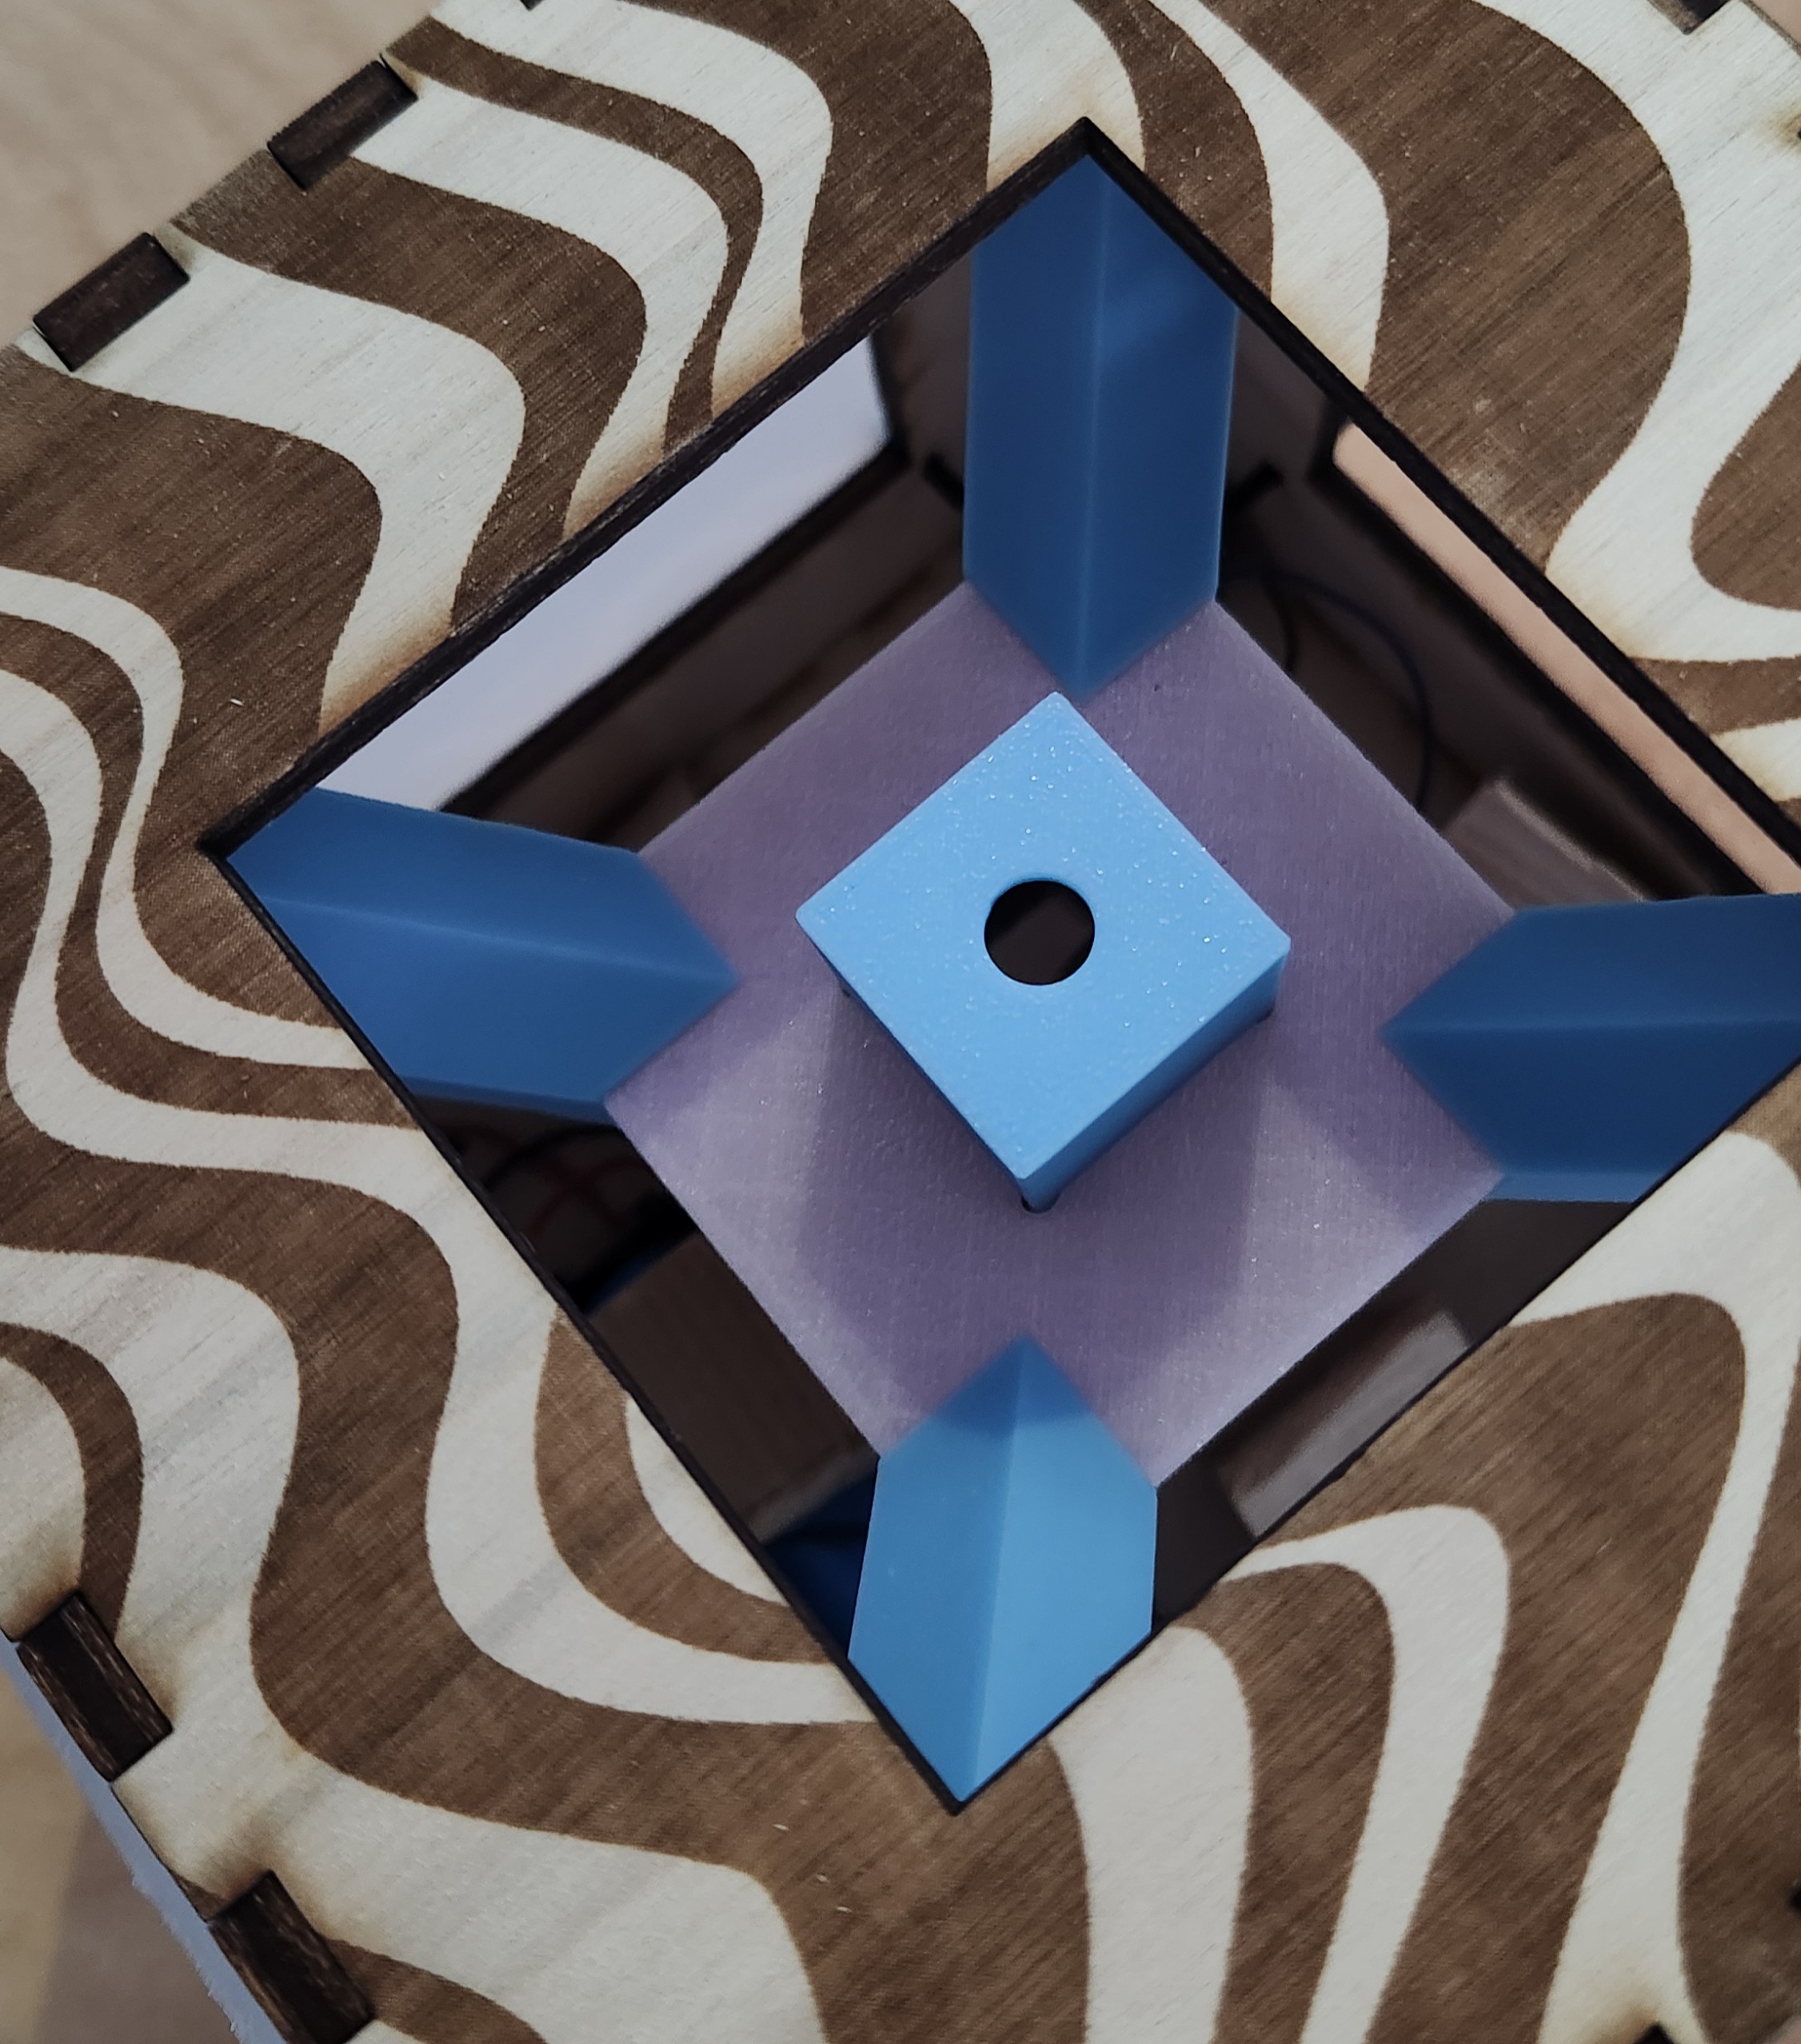
Sous sa structure en bois, notre cube cache un véritable concentré de technologie:

  1. Le Cerveau (ESP32) : Ce microcontrôleur gère toute la logique du jeu, de la génération de séquences aléatoires à la lecture de l’état des boutons.
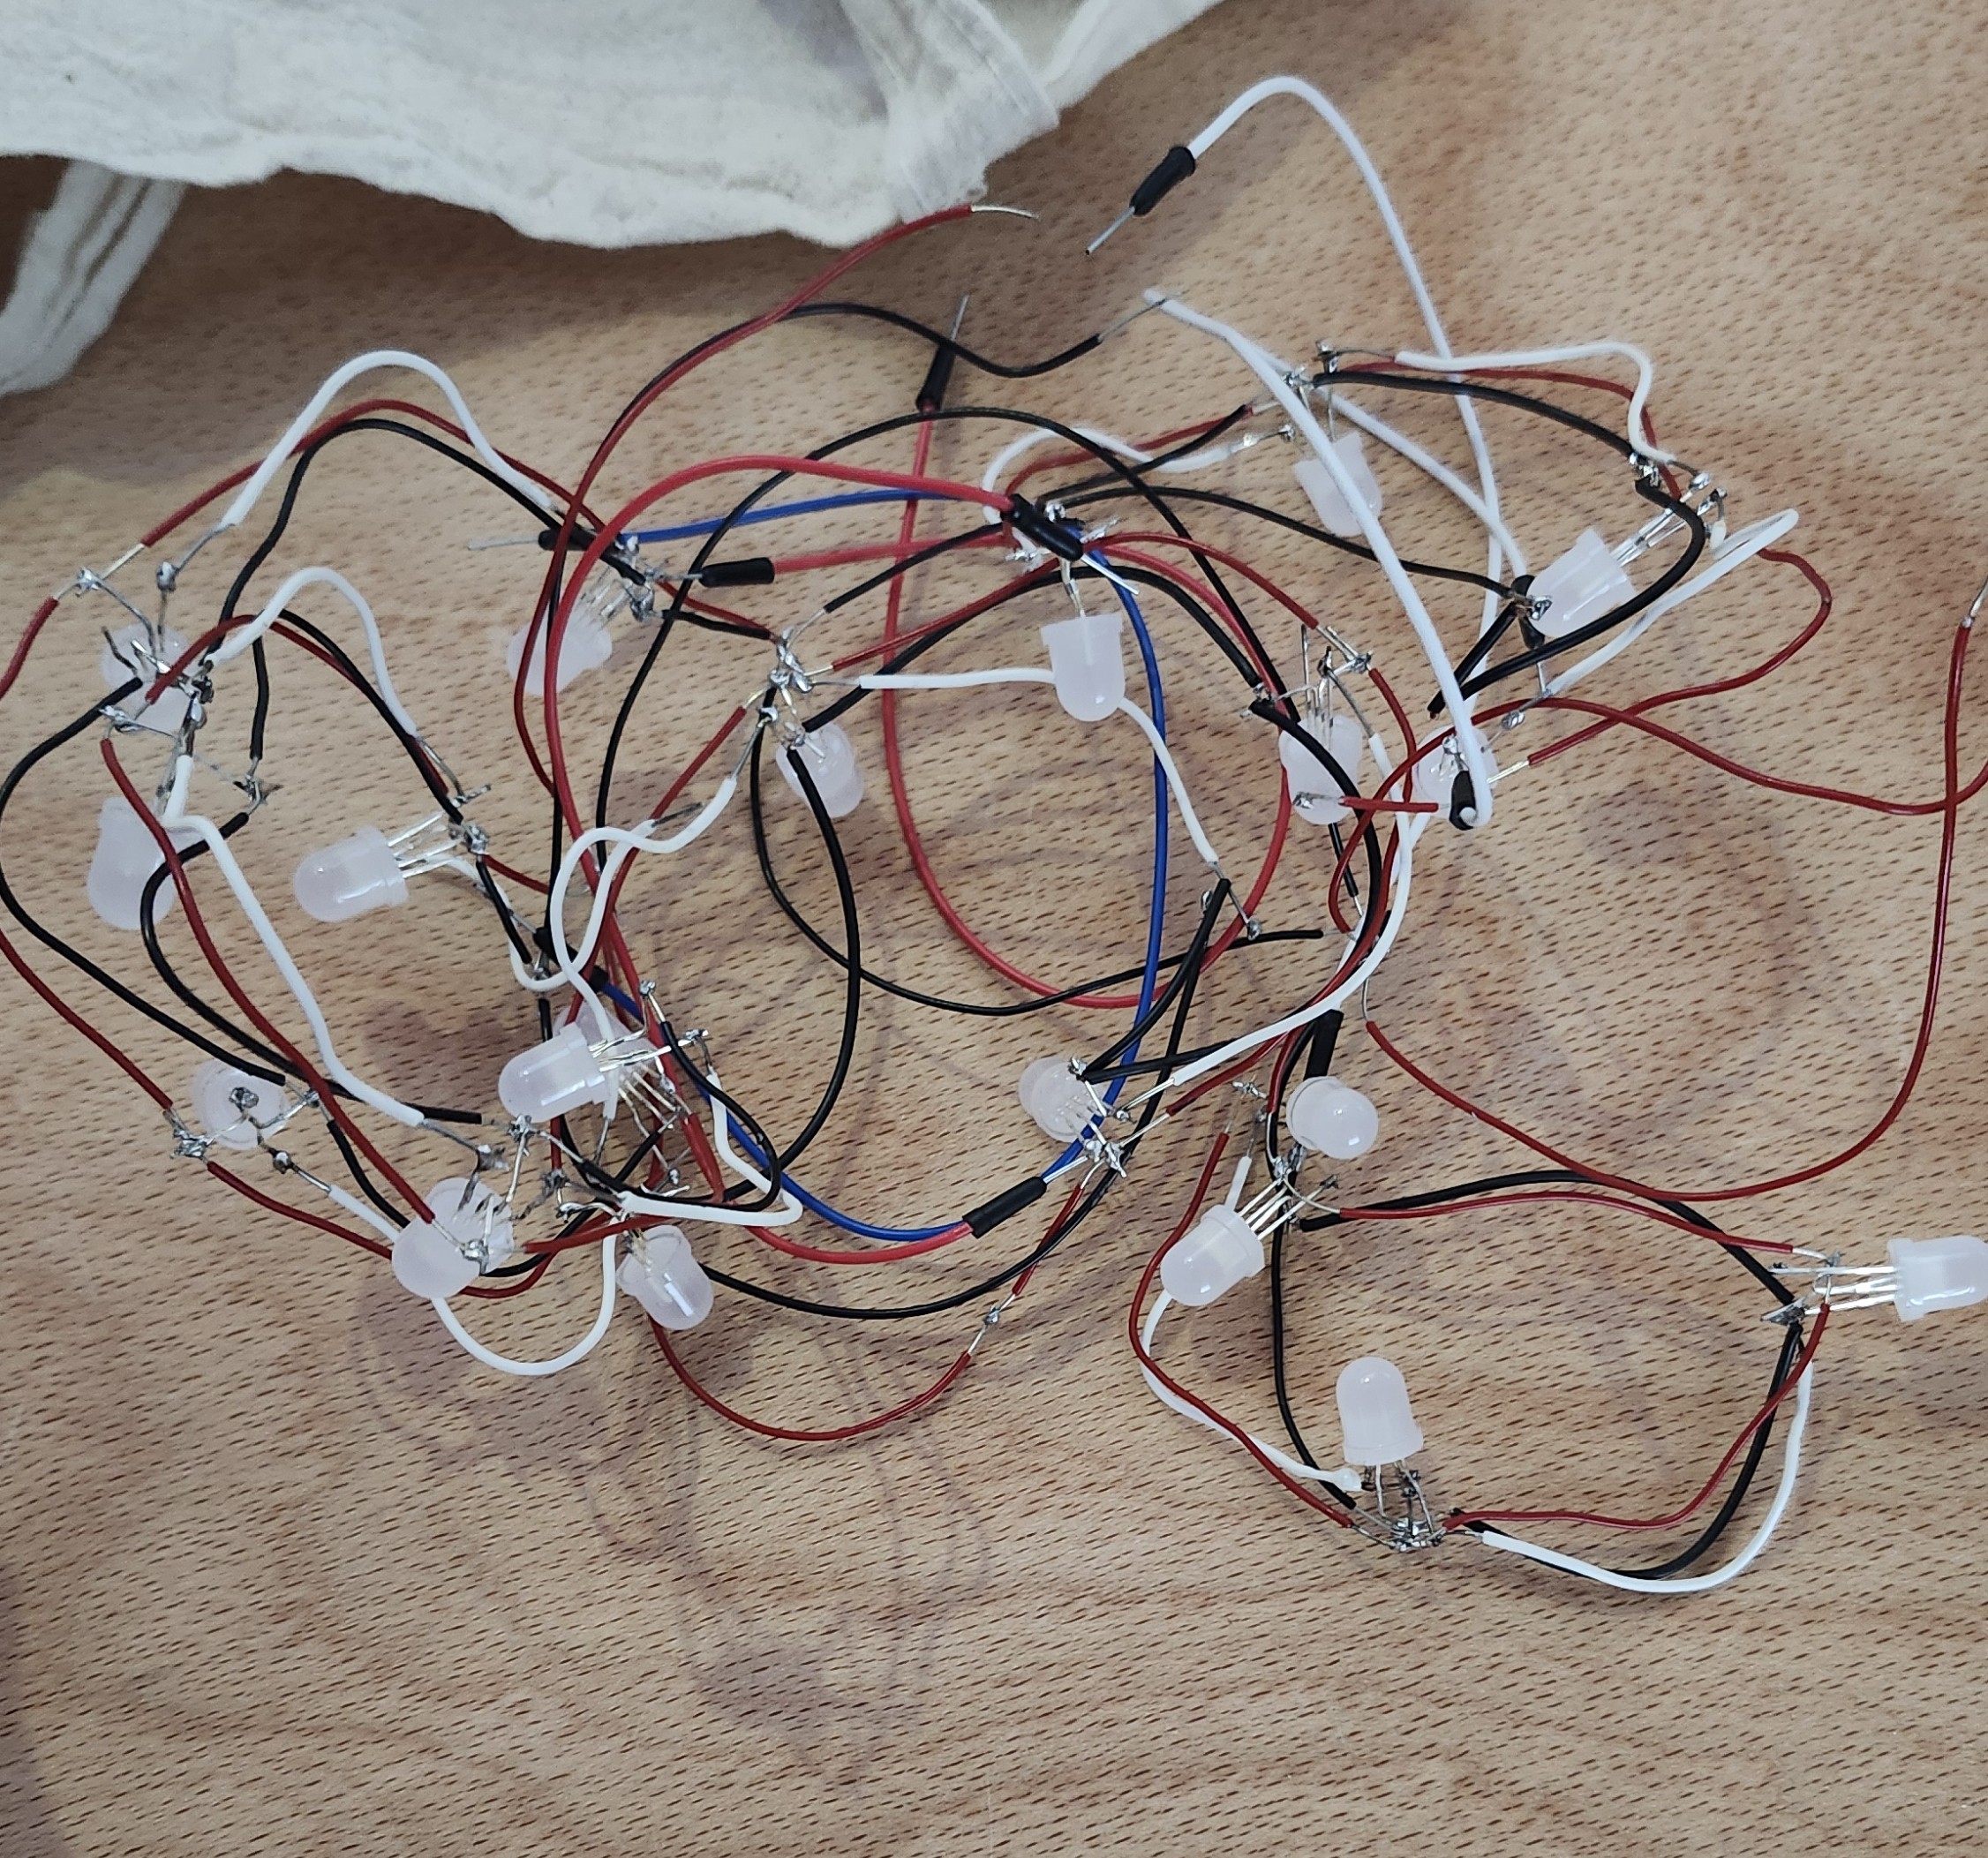
  2. L’Affichage (NeoPixel) : Nous avons utilisé 5 chaînes de 4 LEDs adressables chacune, permettant des animations colorées et une luminosité réglable.
  3. L’Interface : Des boutons poussoirs reliés à des plaques de plexiglas montées sur ressorts pour un ressenti “arcade”.
  4. L’Autonomie : Le cube est totalement portable grâce à une batterie interne rechargeable via un module USB-C.
Représentation des différents composants électroniques principaux

Un aperçu de l’algorithme

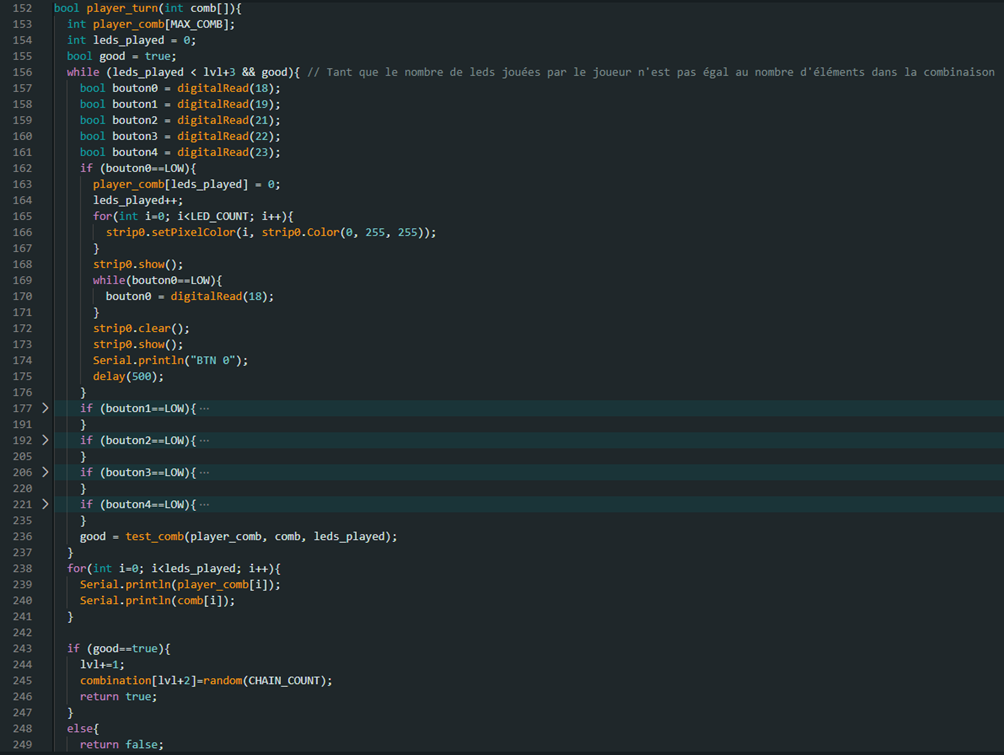
Nous avons développé le code sous Arduino IDE. La structure repose sur une boucle principale qui surveille l’appui sur un bouton pour lancer la partie, puis alterne entre la phase d’affichage de la combinaison et la vérification des réponses du joueur.

Code utilisé pour représenter le tour du jour

Design et CAO : Une structure sur mesure

Pour que tout ce matériel tienne en place, nous avons dû maîtriser deux outils essentiels :

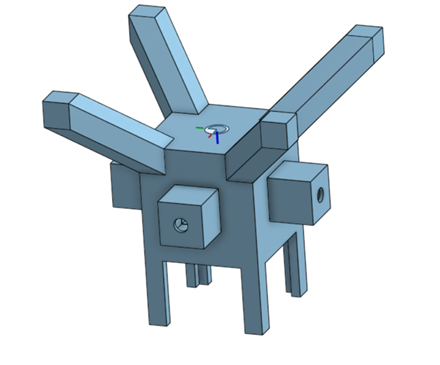
  • OnShape : Faute d’accès à SolidWorks, nous avons découvert ce site internet pour modéliser une structure intérieure complexe et reproduire notre structure au complet. Cette pièce centrale supporte l’électronique et assure la fixation des boutons.
  • Découpe Laser : Le boîtier extérieur en bois a été conçu via des patrons précis, puis gravé avec des motifs esthétiques pour donner envie de s’y intéresser.

Un énorme problème nous a pris énormément de temps

Tout projet comporte ses zones d’ombre. Pour nous, ce fut la soudure. Étant novices, nous avons passé entre 30 et 40 heures à souder, dessouder et réparer des liaisons fragiles.

Soudure de nos chaines de LEDs

Le moment critique : Le module MP3 fonctionnait parfaitement sur la platine de test, mais une fois intégré au cube, des interférences électriques l’ont rendu instable. L’échéance approchant, nous avons dû prendre la décision de donner une version sans son pour garantir un jeu fonctionnel.

Bilan du projet

En conclusion, ces 100 heures ont été une expérience technique incroyable. Nous avons appris à diagnostiquer des pannes, à optimiser du code et à concevoir un objet physique de A à Z.

Répartition du temps (Total ~100h)

PhaseDescriptionDurée
ÉlectroniqueSoudure, tests, câblage35h
ConceptionCAO (OnShape), Découpe laser, Impression 3D20h
RésolutionDiagnostic pannes, réparation soudures20h
ConceptsDesign, recherches composants10h
AssemblageMontage final dans le boîtier10h
CodeProgrammation Arduino, débogage5h

Projet réalisé par Nathan JAGUENEAU & Nathan NOËL – Polytech Angers 2026.

Projet Conveyor Car / Voiture convoyeur

Dans le cadre des projets de Peip2 à Polytech Angers, nous avons dû réaliser un jeu de voitures dépourvues d’électricité. Le principe de base était qu’un joueur faisait tourner un tapis contenant des obstacles, et un second joueur les évitait avec une petite voiture commandé mécaniquement par un volant. Afin de rendre le jeu plus intéressant, nous avons choisi de faire en sorte que le joueur chargé de faire tourner le tapis puisse placer les obstacles.

    Objectifs

        L’objectif est de sensibiliser la société sure les effets négatives des jeux vidéo pour limiter leurs utilisations et les remplacer par des jeux réels et physiques. En plus, ce projet vise à stimuler les élèves à mobiliser leurs connaissances scientifiques et techniques (Principe d’équilibre statique, la physique magnétique, conception 3D, impression 3D, transmission de mouvement, géométrie, vitesse …) acquis pendant leurs études à l’école dans une application concrète. La conception doit répondre à une large gamme de vitesse de déplacement de voiture, nombre de voiture, positions de voitures, … etc. Le déplacement transversal de la voiture cible doit se faire de façon magnétique ou mécanique (ex. un guidon) sans toucher la voiture à la main. Le mouvement du tapie doit aussi être manuel pour permettre de jouer à deux de façon à renforcer les liens sociaux.

    Tapis

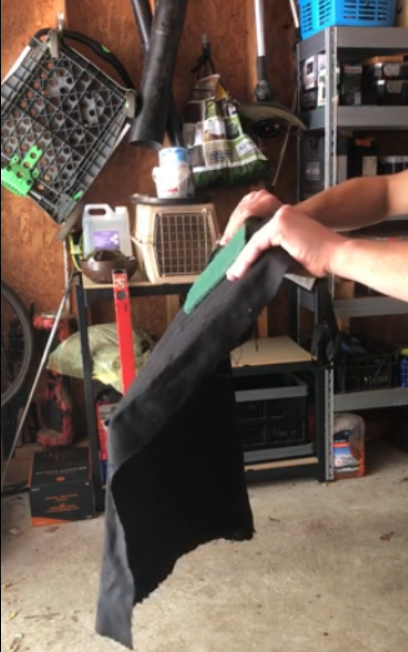
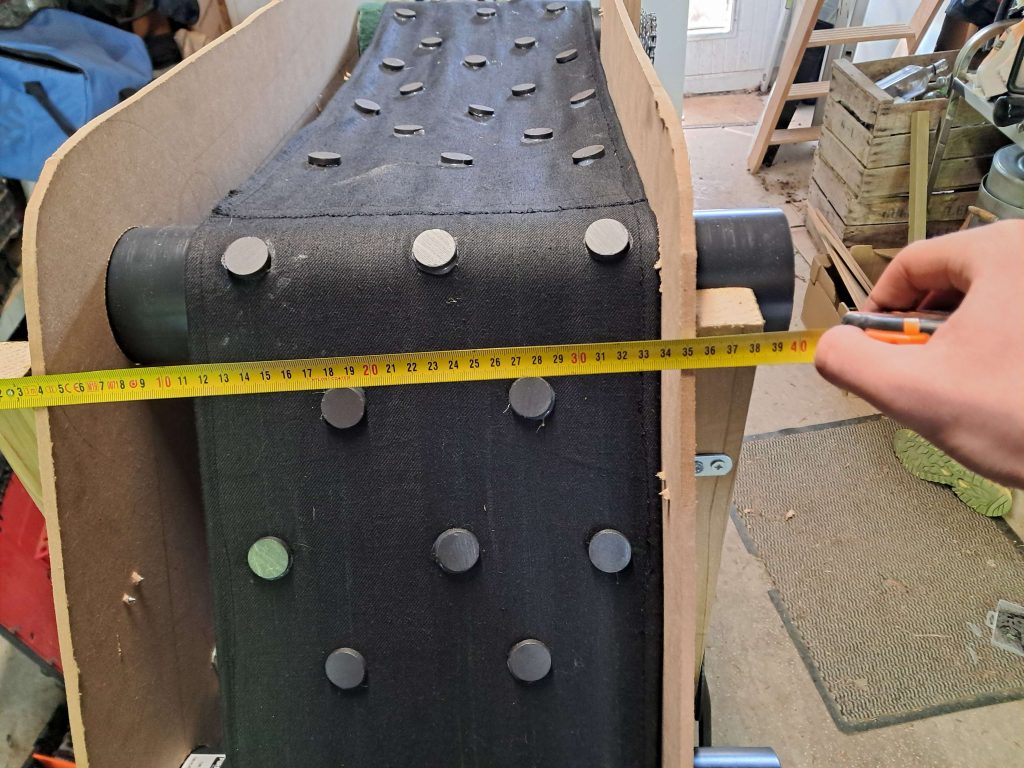
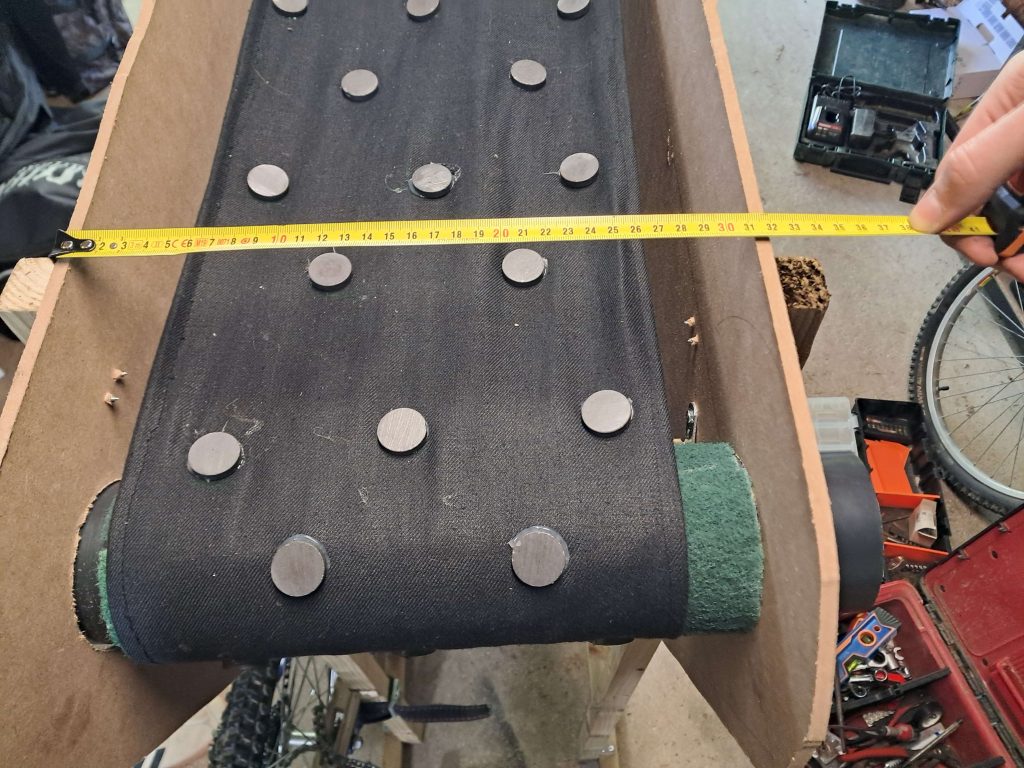
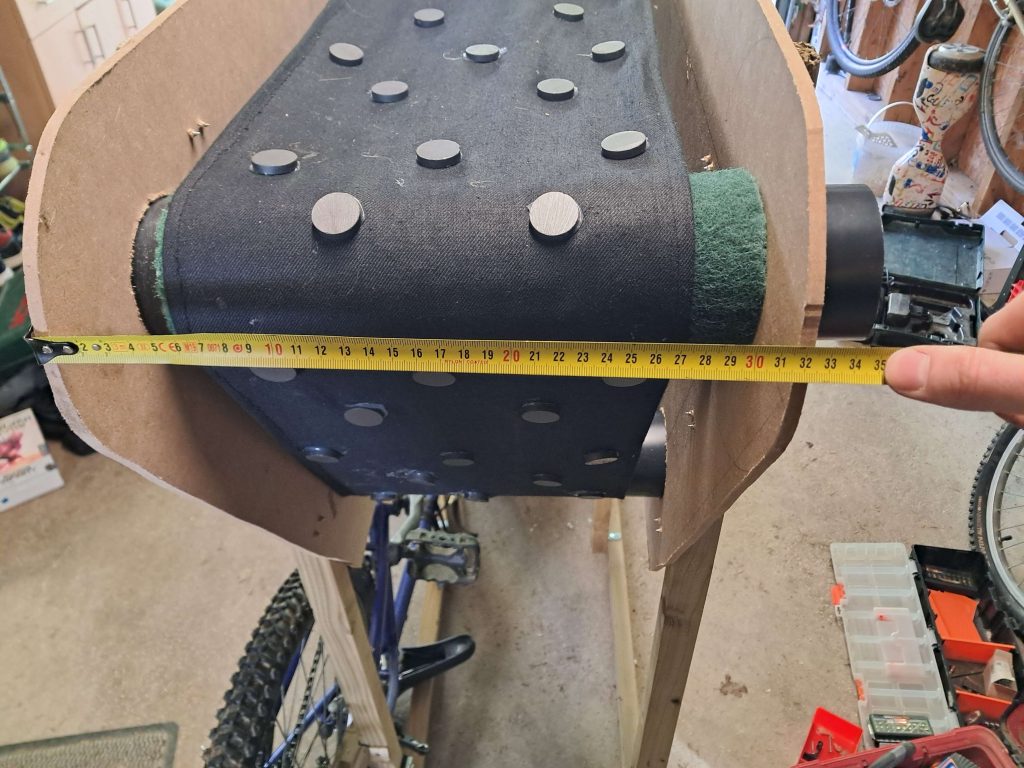
        Composé d’un tissu recousu et d’aimant collé par l’intérieur, le tapis roulant a pour but de déplacer des obstacles pour simuler le mouvement d’une voiture sur une route. À l’aide d’un système de pédale et de chaînes, le tapis reçoit d’un joueur l’énergie mécanique pour tourner. Les coefficients de frottement entre les tubes en plastique et les aimant et tissu, le tapis peut facilement glisser sur ces tubes.
        Pour recevoir le mouvement de la transmission par un des tubes, celui devant le joueur qui joue la voiture a été couvert de vert d’éponge. Le coefficient de frottement entre cette matière et le tapis étant bien plus important, le tapis peut se déplacer. Nous avons choisi ce tube afin d’augmenter la tension de la partie de tapis dans l’inter-tube précédent, car cette partie est la plus importante car c’est celle simulant la route. Cette tension se reporte en partie sur l’inter-tube du joueur plaçant les obstacles, l’aidant à avoir une zone plus agréable à utiliser.
        Dans le but d’augmenter la tension globale du tapis, un cinquième tube est placé à l’intérieur du tapis. Celui-ci est alourdi, permettant de tirer par le bas le tissu, le tendant.

    Tubes

        Afin de trouver expérimentalement les coefficients de frottement entre nos matériaux, nous allons utiliser la formule : μ=tan(θ). Avec θ étant l’angle entre la somme des forces subies par l’objet et la perpendiculaire au sol; μ Est le coefficient de frottement statique. Le coefficient de frottement cinétique vaut généralement entre 70% et 95% du coefficient de frottement statique. Selon la différence entre les coefficients avec ou sans revêtement en éponge, l’approximation du coefficient de cinétique à statique sera suffisante.

        Pour déterminer le coefficient de frottement entre les tubes fixes et le tapis, un bout du tissu venant de chute et un cinquième tube ont permis de réaliser l’expérience.
        Pour cela, nous avons placé le tissu sur le tube tenu horizontalement. Nous avons ensuite appliqué de faible rotation continue en contre-axe jusqu’à l’angle auquel le tissu commence à glisser.
        Après plusieurs réalisations, nous trouvons un angle de 25°, correspondant à un coefficient de 0,466. En vue des tensions du tapis, ce coefficient est suffisant pour faire glisser le tapis sans le ralentir.

        Sachant que nous souhaitons faire tourner le tapis par l’un des tubes, il nous faut augmenter l’aberrance du tube directeur. Pour cela, nous avons pensé à modifier la surface de contact entre le tube et le tissu grâce à du vert d’éponge.
        Nous avons cherché à déterminer le coefficient de frottement du vert d’éponge sur le tissu. Cependant, l’échantillon d’éponge perd l’équilibre aux alentours de 90°. Cela implique qu’il y a une force supplémentaire au frottement pur pour faire tenir l’objet.
        Nous pensons à l’effet produit par un scratch (de chaussure, par exemple). La porosité de l’éponge et le tissu formant des macro crochets nous permettent d’affirmer cette théorie. On peut ainsi supposer que le vert d’éponge sera suffisamment adhérent pour transmettre le mouvement du tube au tapis sans souci.

    Transmissions pédales

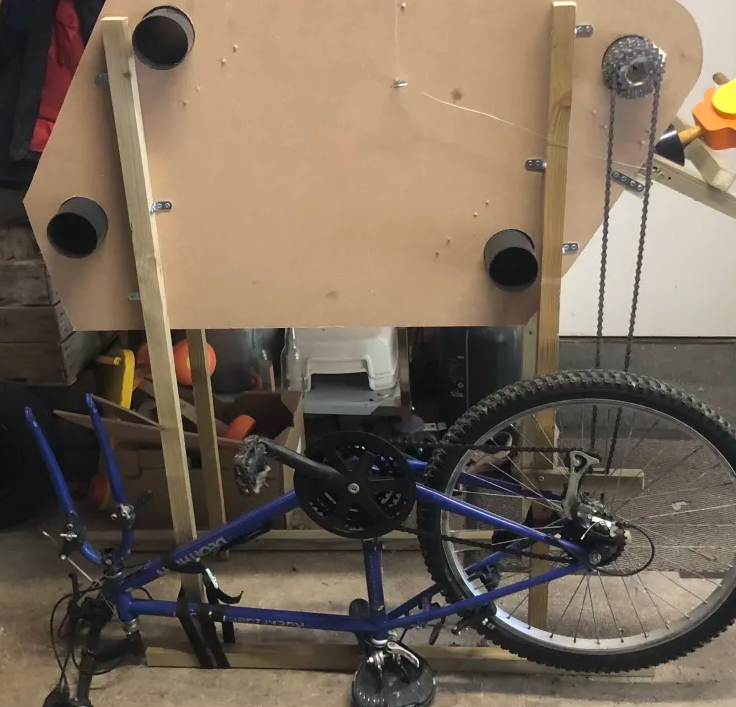
        Afin de laisser les mains libres au second joueur, un système à pédale a dû être implémenté pour entraîner le tapis. On souhaite que le joueur pédale à une vitesse agréable qui fasse tourner le tapis à une vitesse jouable. On souhaite aussi que les mouvements du pédalé ne soient pas directement liés au tapis, et ainsi permettre au tapis de rouler à une vitesse convenablement constante indépendamment du joueur et des résistances mécaniques du jeu.

        Pour permettre la vitesse constante du tapis, nous avons pensé à un système de roue libre, qui entraîne le tapis. Ainsi, le joueur fait tourner la roue, lui offrant une résistance pour pédaler, ce qui gagne de l’inertie pour le tapis.
        On permet ainsi à la grande inertie de la roue de contrer la résistance du tapis et linéariser la vitesse du joueur. Cette roue est liée au joueur par le dérailleur d’un vélo.

        Pour permettre au joueurs de pédalé à une vitesse convenable pour lui et le tapis. Pour cela nous avons utilisé deux cassettes de vélos. Seul un sert à régler les rapports de transmissions et est modifiable si besoin. Cette transmissions est réalisé à l’aide de chaines de vélos. Une part du pédalier à la cassettes part le dérailleur entrainant la roue. L’autres chaine part de la roue a la seconde cassette placé sur le tube directeur. Un pignons a donc dut être installé sur la roue, sur le flanc opposé au dérailleur. Les pignons allant de la roue au tube sont de 15 dents chacuns, ne créant pas de rapport de vitesse dans cette partie de la transmission. Du pédalié a une roue denté de 38 pin. A l’aide d’expérimentations, on a put estimé que le pignon de la cassette permettant une vitesse idéal a 24 dents, fessant un rapport de réduction de 0.63 (24/38).
        La plage normale de vitesse de rotation des pédales d’un vélo s’étend généralement de 50 à 100 tours par minutes. A l’aide des dimensions du prototype, on peut donc estimer la vitesse de déplacement du tapis. Le rapport de transmission du pédalier au tube est de 0.63. On estime pédaler lentement, on suppose donc notre vitesse de rotation initiale (Ne) à 57 tr/min. Sachant que Ne/Ne=i (i:rapport de transition de l’entrée “e” à sortie “s”), on peut déterminé Ns (vitesse de rotation de sortie, soit le tube de rotation du tapis). Ainsi : Ns=Nei=36 tr/min. Le tube entraînant le tapis a un diamètre de 0.085m (80mm de tube + 5 d’épaisseur de vert d’éponge). Avec le rayon et la vitesse de rotation, on peut calculer la vitesse linéaire au bord du tube: V=Ns(2pi/60)D/2=0.16m/s=0.57Km/h (avec “(2pi/60)” un coefficient permettant à Ns d’être sous les bonnes unités, soit en radian par seconde).

        Nous avons ainsi un système de transmission adapté et performant, permettant au joueur de pédaler confortablement, tout en assurant une vitesse de rotation du tapis correcte.

    CAO

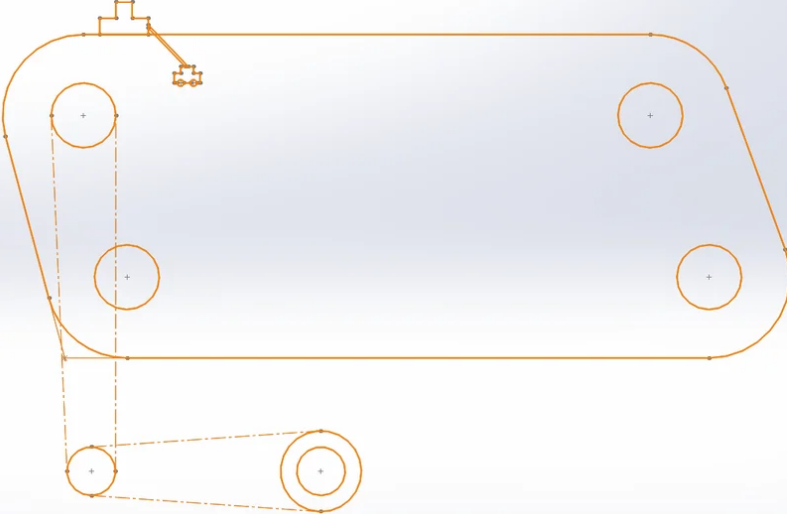
        La phase de réflexion du projet a été réalisée avec un logiciel de CAO en font. Cela a permis une seconde phase de réflexion plus concrète, avec un support 3D possible. De cette manière, nous avons pu gérer les échelles et discuter des fonctionnalités.
        La CAO sur Solidworks nous a aussi permis la réalisation de pièces en impression 3D et en découpe laser grâce à l’aide du FabLab.

    Conclusion

        Ce projet a été pour nous trois une partie agréable de notre scolarité, ainsi qu’une grande expérience mettant à profit nos apprentissages.
    Nous tenons à remercier Polytech pour ce projet, ainsi que notre enseignant référant Maxime Kachit.

        Ce projet a été réalisé par :

    Yann Landru–Roc

    Photo prise dans le cadre de déterminer expérimentalement la hauteur du projet

    Romain Gras

    Photo prise dans le cadre d’une illumination soudaine

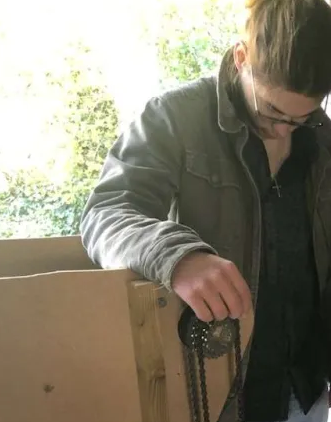
    Yann Valentini

    Photo prise dans le cadre de réglage intensif de chaînes

WallRider : Le véhicule qui défie la gravité

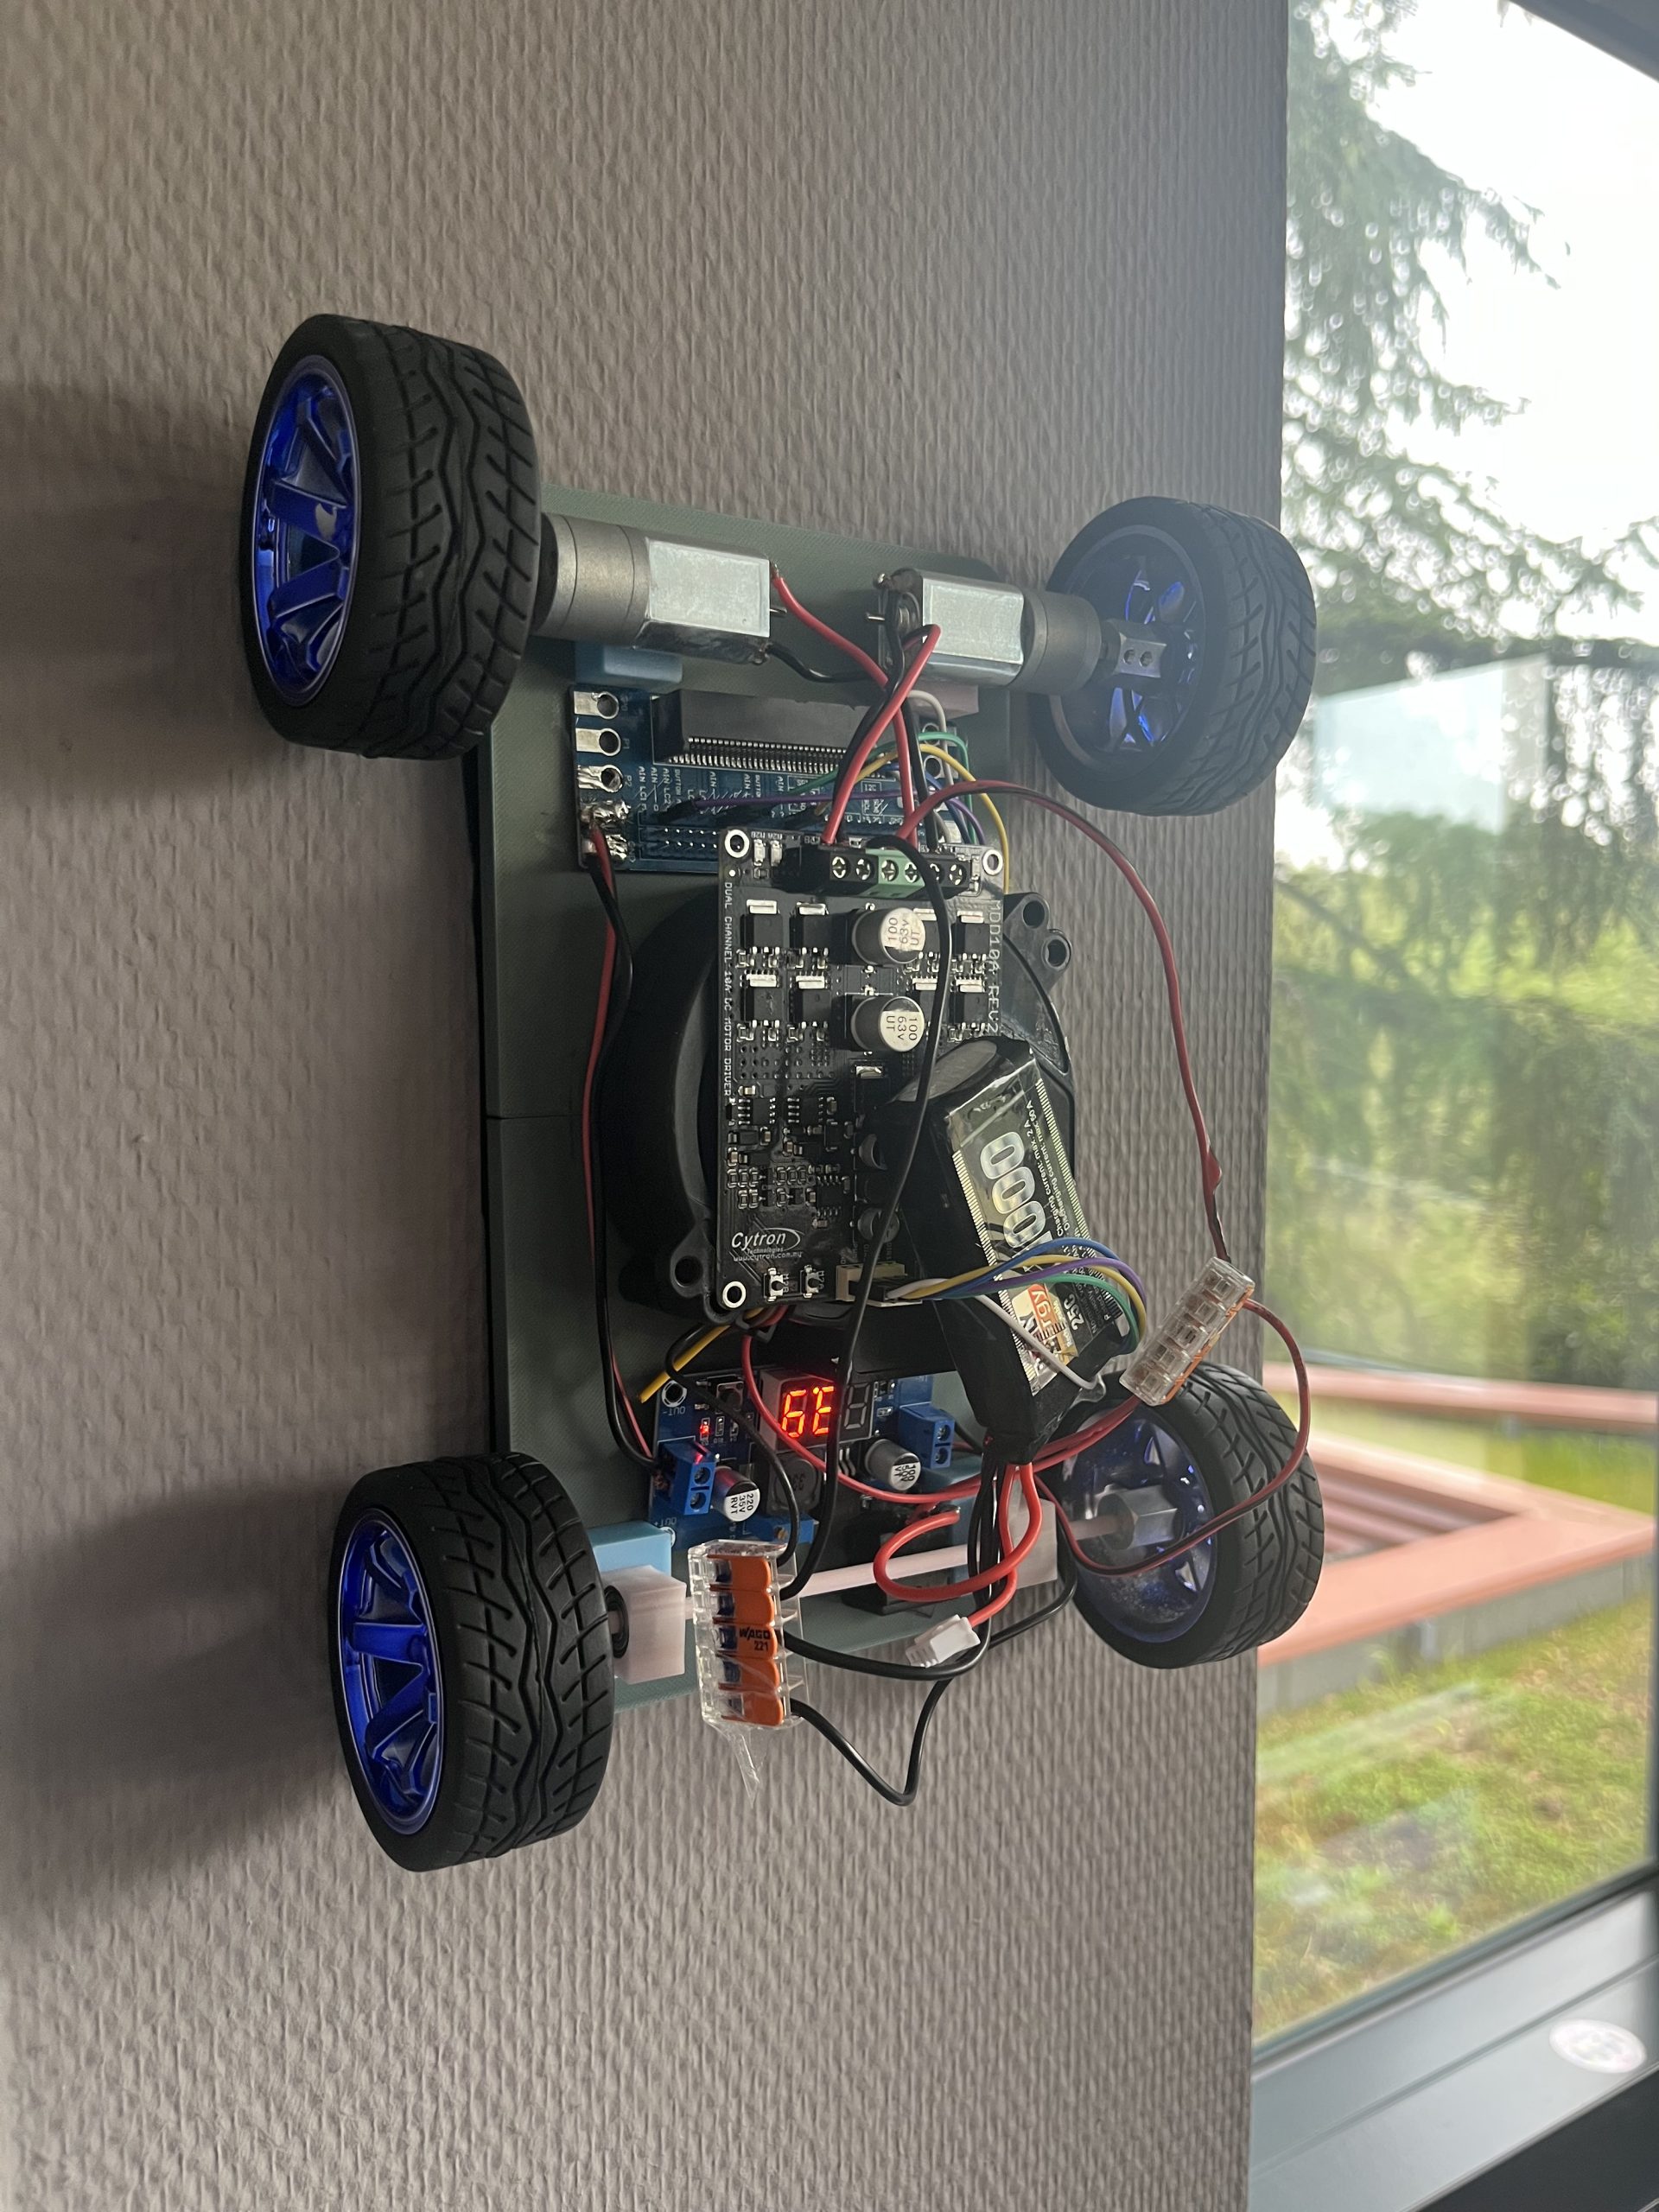
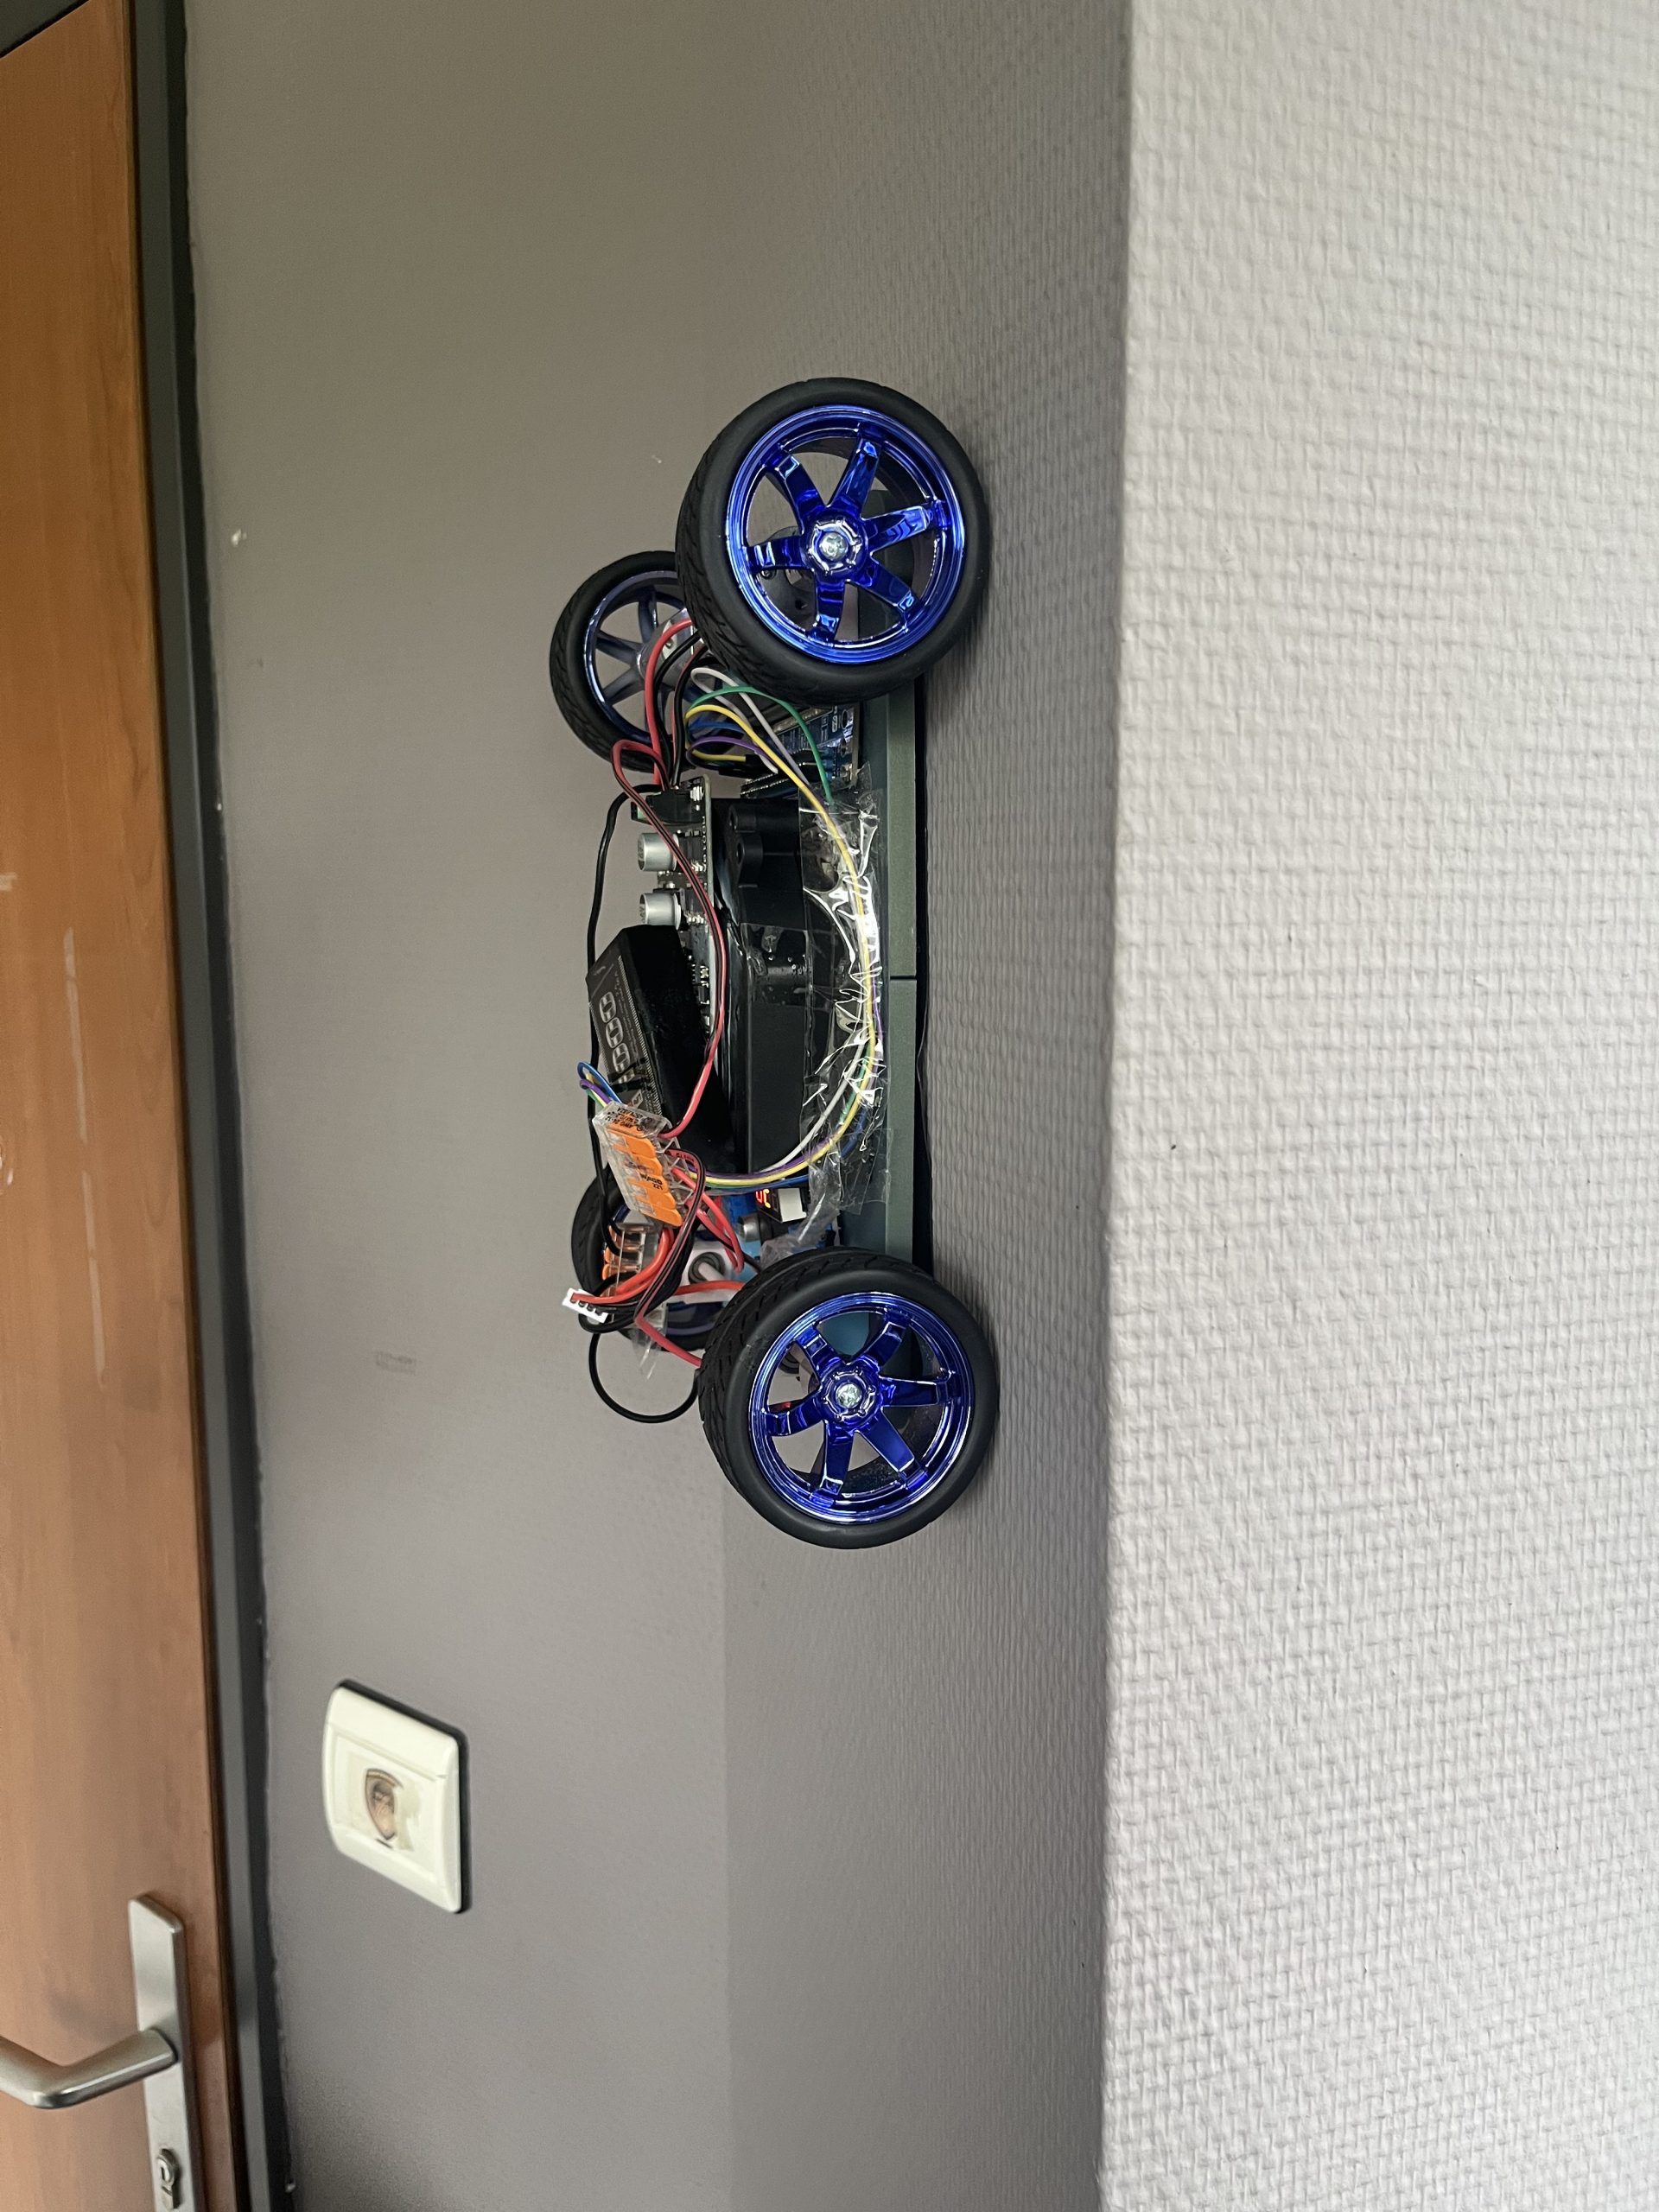
On ne va pas se mentir : qui n’a jamais rêvé de voir une voiture télécommandée grimper au plafond comme dans un film de science-fiction ? C’est le défi qu’on s’est lancé pour notre projet de deuxième année à Polytech Angers. On vous présente le WallRider, un robot capable de défier la gravité en roulant sur des parois verticales.

Pour fabriquer un WallRider voici les composants nécessaire:
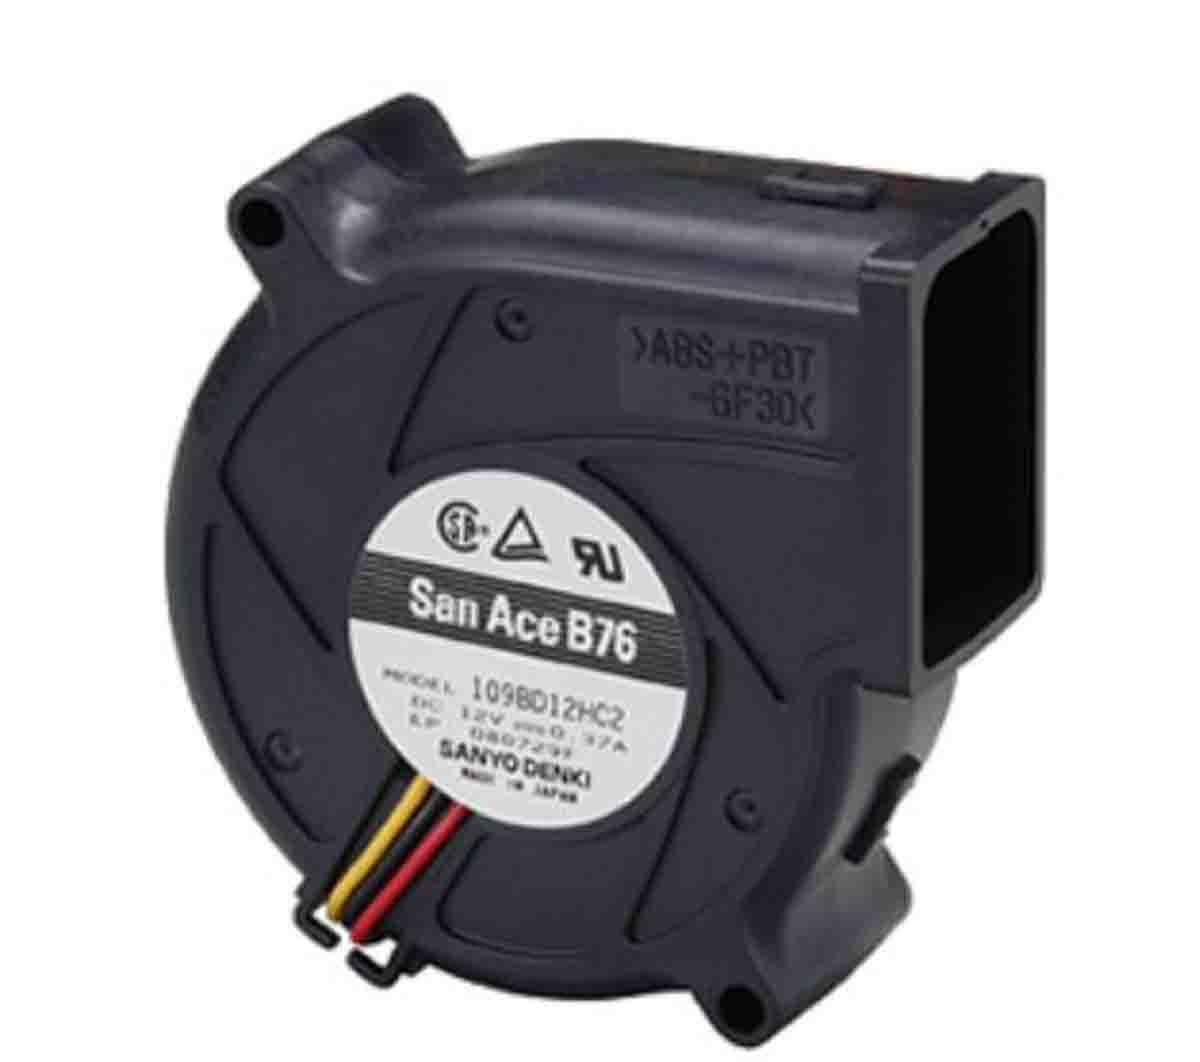
– Un ventilateur puissant : C’est lui qui crée l’aspiration pour “coller” au mur.
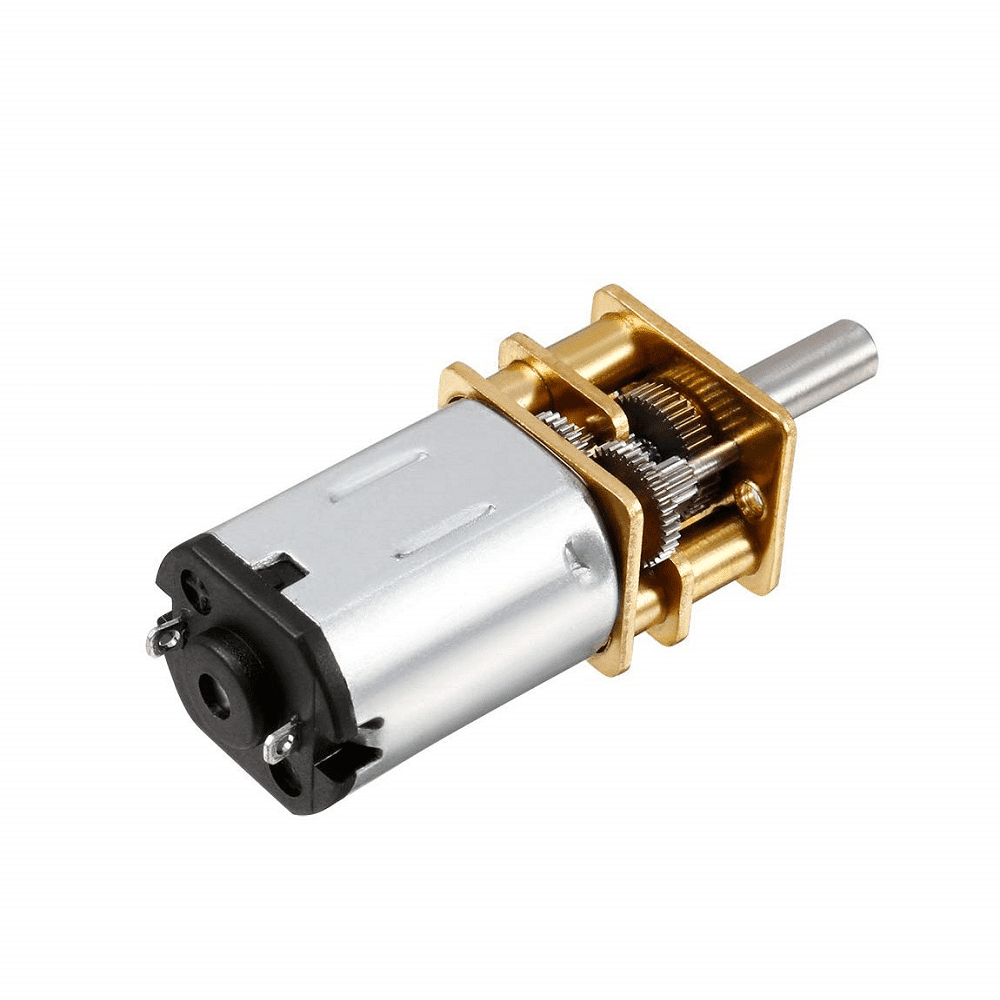
– Deux moteurs DC : Pour faire avancer et reculer la voiture.
– Une carte micro:bit : Le cerveau qui reçoit nos ordres.
– Un smartphone : Notre télécommande sans fil.
– Un convertisseur de tension (Step-down) : Pour ne pas griller l’électronique avec
la batterie
– Une jupe flexible : Indispensable pour garder l’air sous la voiture.
– Un châssis imprimé en 3D : Pour que tout soit léger et sur mesure.

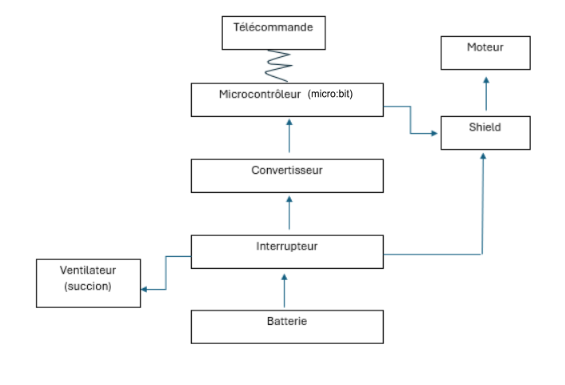
Pour visualiser plus en détail comment il fonctionne, voici une représentation technique simplifiée de l’agencement des composants :

Le principe est de diviser l’énergie de la batterie en trois chemins dès la sortie de l’interrupteur. Le ventilateur est alimenté en direct pour garder une aspiration maximale, tandis que le shield moteur reçoit la puissance nécessaire pour faire bouger le robot. Pour le “cerveau” du projet, on utilise un convertisseur qui baisse la tension afin d’alimenter la carte micro:bit en toute sécurité. C’est elle qui réceptionne nos ordres par Bluetooth et qui indique au shield comment piloter les moteurs de traction. Ce montage nous a permis de bien séparer la gestion de l’adhérence au mur de celle du pilotage

Le secret, c’est la dépression. Imaginez une ventouse géante, mais qui peut rouler. Le ventilateur aspire l’air sous le châssis ce qui créer un vide partiel. La pression de l’air ambiant devient alors plus forte et vient plaquer le robot contre le mur.
C’est là que la physique intervient avec une règle d’or :

ΔP×Sm×g\Delta P \times S \ge m \times g

Pour faire simple : la force d’aspiration (ΔP×S) doit être supérieur que le poids du robot (m×g). Si il est trop lourd ou si l’air s’échappe, c’est la chute assurée!

  1. Le choix des pièces:
    On a commencé par chercher toutes les pièces afin de réaliser le WallRider. Pour que celui-ci puisse rester accroché au mur, nous avons dû choisir des pièces légères mais puissantes. Par exemple, pour notre voiture d’environ 600 g, chaque moteur de roue devait fournir un couple d’au moins 1 200 g.cm, et le ventilateur devait atteindre une pression statique de 1 200 Pa. Chacune d’entre elles devait être compatible avec les autres, ce qui nous a demandé un long travail de recherche
  2. Le design et l’impression 3D:
    On a ensuite modélisé la base de la voiture sur ordinateur via la CAO. C’est durant cette étape qu’on a dimensionné le châssis en plastique (environ 100 g) pour qu’il puisse accueillir tous les composants présentés plus tôt. Direction ensuite l’imprimante 3D pour fabriquer tout ça ! C’est une phase super satisfaisante où l’on voit ses dessins devenir réels.
  3. Le câblage et la programmation:
    Ensuite la partie un peu compliqué, c’est la que l’on relie tout les composants entre eux et que l’on réalise le code de la micro:bit sur MakeCode. C’est à ce moment que l’on découvre si le travail du choix des composants est un succès ou pas. On a donc codé un programme pour que la voiture réponde en temps réel aux commandes envoyées depuis un téléphone via Bluetooth.

Le passage de la théorie à la pratique nous a réservé quelques surprises auxquelles on ne s’attendait pas du tout.

La bonne nouvelle ? Le robot s’accroche parfaitement au mur. Nos calculs de dépression et la jupe souple en caoutchouc ont fonctionné à merveille : l’aspiration de notre ventilateur est si forte que la voiture est littéralement “scotché” à la paroi.

La mauvaise nouvelle ? Il ne parvient pas à avancer de façon autonome. Pour expliquer ce problème, nous avons deux hypothèses principales :

  • Un défaut matériel : il est possible que les soudures entre les moteurs et le shield aient été mal réalisées, empêchant le courant de circuler correctement en mode automatique.
  • Un problème de liaison logicielle : il y a peut-être un “faux contact” au niveau de la communication entre le code créé sur MakeCode, l’application sur le smartphone et la carte micro:bit. Si les ordres envoyés en Bluetooth sont mal interprétés, les moteurs ne reçoivent jamais l’instruction de bouger.

Un point rassurant : On a quand même noté que lorsqu’on appuie sur les boutons intégrés directement au shield , on arrive à faire tourner les roues. C’est une observation importante car elle prouve que nos moteurs sont bien alimentés et ont assez de force pour se mettre en mouvement. Cela nous confirme que le blocage est bien lié à la commande logicielle ou à la qualité des connexions plutôt qu’à un manque de puissance.

Au final, même si notre WallRider ne « ride » pas encore tout à fait, ce projet nous a permis d’apprendre énormément dans des domaines très variés. Que ce soit pour la conception 3D du châssis , l’application de calculs physiques à la réalité ou encore l’électronique et la programmation

Ces 100 heures passées sur ce projet nous auront permis de réaliser que la théorie et la pratique sont souvent deux mondes bien différents, et que les complications arrivent très vite sur ce type de robotique encore peu répandu

Nous tenons à remercier chaleureusement notre tuteur, Maxime Kachit, qui nous a accompagnés tout au long de la réalisation de ce projet, ainsi que Rémy Guyonneau pour ses précieux conseils sur la partie électronique.

En espérant que la lecture de ce blog vous aura permis de vous plonger dans notre aventure et qu’elle vous aura posé autant de questions que nous nous sommes creusé la tête pour les résoudre !

Paul Pubert, Emilien Omno, Milig Le Verre Trochu

Projet Time Walk

Par Elvin Voisin, Clément Pavageau & Niels Bonneau


Introduction

Bonjour à tous,
Nous sommes trois étudiants en deuxième année de prépa intégrée à Polytech Angers et, dans le cadre de cette formation, nous avons un projet à réaliser au dernier semestre pour une durée totale de 100 heures. Le projet que nous avons choisi est une application à but éducatif pour se rendre compte de l’échelle des temps historiques de manière réelle. Ok, vu comme ça c’est pas très clair mais ne vous inquiétez pas vous allez tout comprendre !


Les premières idées

Cette idée d’application vient de notre professeur référent M. Lhommeau et d’un autre professeur avec qui nous avons travaillé, M. Davodeau. L’idée première s’appelait “le Strava de la culture” avec pour but de parcourir le temps proportionnellement à la distance que l’on marche pour se rendre compte que quelques années ou siècles ne sont qu’une infime partie de l’histoire de notre planète. L’histoire de la Terre est impossible à imaginer à l’échelle humaine. 4,5 milliards d’années, c’est trop abstrait en particulier pour des enfants de moins de 11 ans. Et si vous pouviez remonter le temps en marchant avec votre téléphone ?

Pour cela, nous nous sommes dirigés vers le site Web MIT APP Inventor, une méthode jugée, par l’unisson du groupe, plus efficace et “accueillante” qu’une méthode classique avec du codage Python+HTML. MIT App Inventor est un environnement de développement qui simplifie la création d’applications Android. Son fonctionnement repose sur une séparation claire entre le design et les blocs logiques. En utilisant un système de programmation par blocs, nous avons pu nous concentrer sur la structure de notre projet. Cette approche ‘No-Code’ n’enlève pas toute la complexité du projet, puisqu’elle nécessite une rigueur mathématique et logique pour orchestrer plus de 1100 blocs.


Le cœur de l’appli

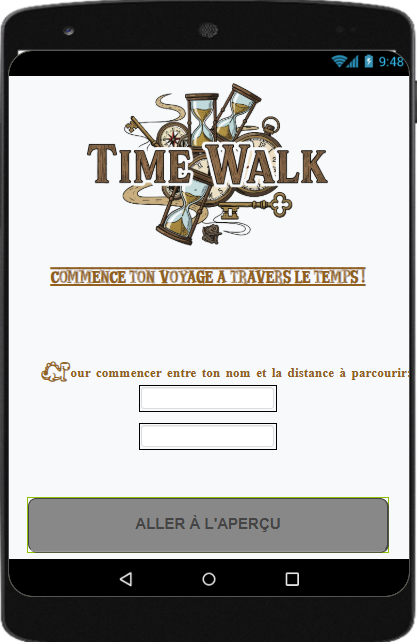
Écran d’accueil

Dès le lancement, l’application se transforme en tableau de bord. Ici, pas de menus compliqués : on renseigne son nom et sa distance, en mètre, à parcourir. L’objectif est de renseigner une distance d’une grandeur minimum de 1km pour avoir une représentation fiable et correcte de l’échelle du temps.

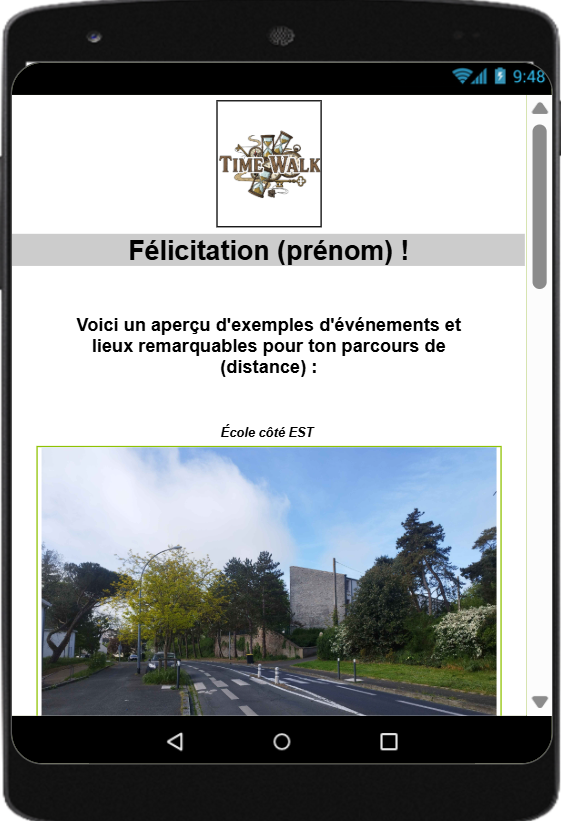
Ensuite on bascule vers un écran d’aperçu du parcours. À rappeler que cette appli a été conçue, en premier lieu, pour une sortie scolaire, c’est pourquoi il était cohérent d’afficher les images des lieux remarquables que le groupe scolaire va traverser.

Écran d’aperçu

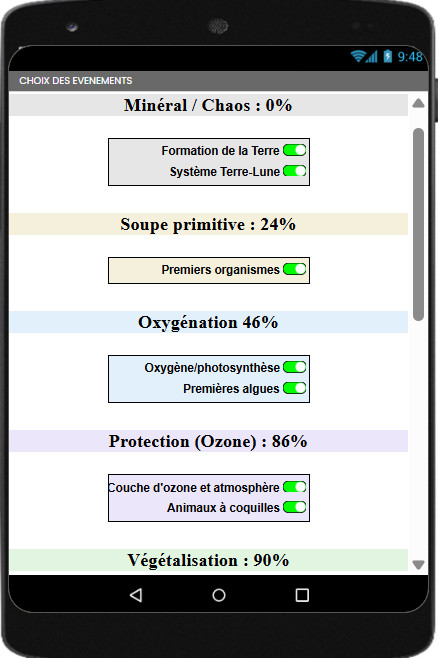
Place au choix des événements ! C’est une touche de personnalisation que nous avons voulu mettre en œuvre. L’utilisateur a la possibilité de cocher ou décocher les événements qu’il souhaite voir passer. Il est important de remarquer qu’à l’échelle de la formation de la terre, beaucoup de temps se passe avant qu’il y ait une accélération du développement de la faune et de la flore avec les plantes, reptiles, dinosaures et enfin l’espèce humaine.

Écran de choix

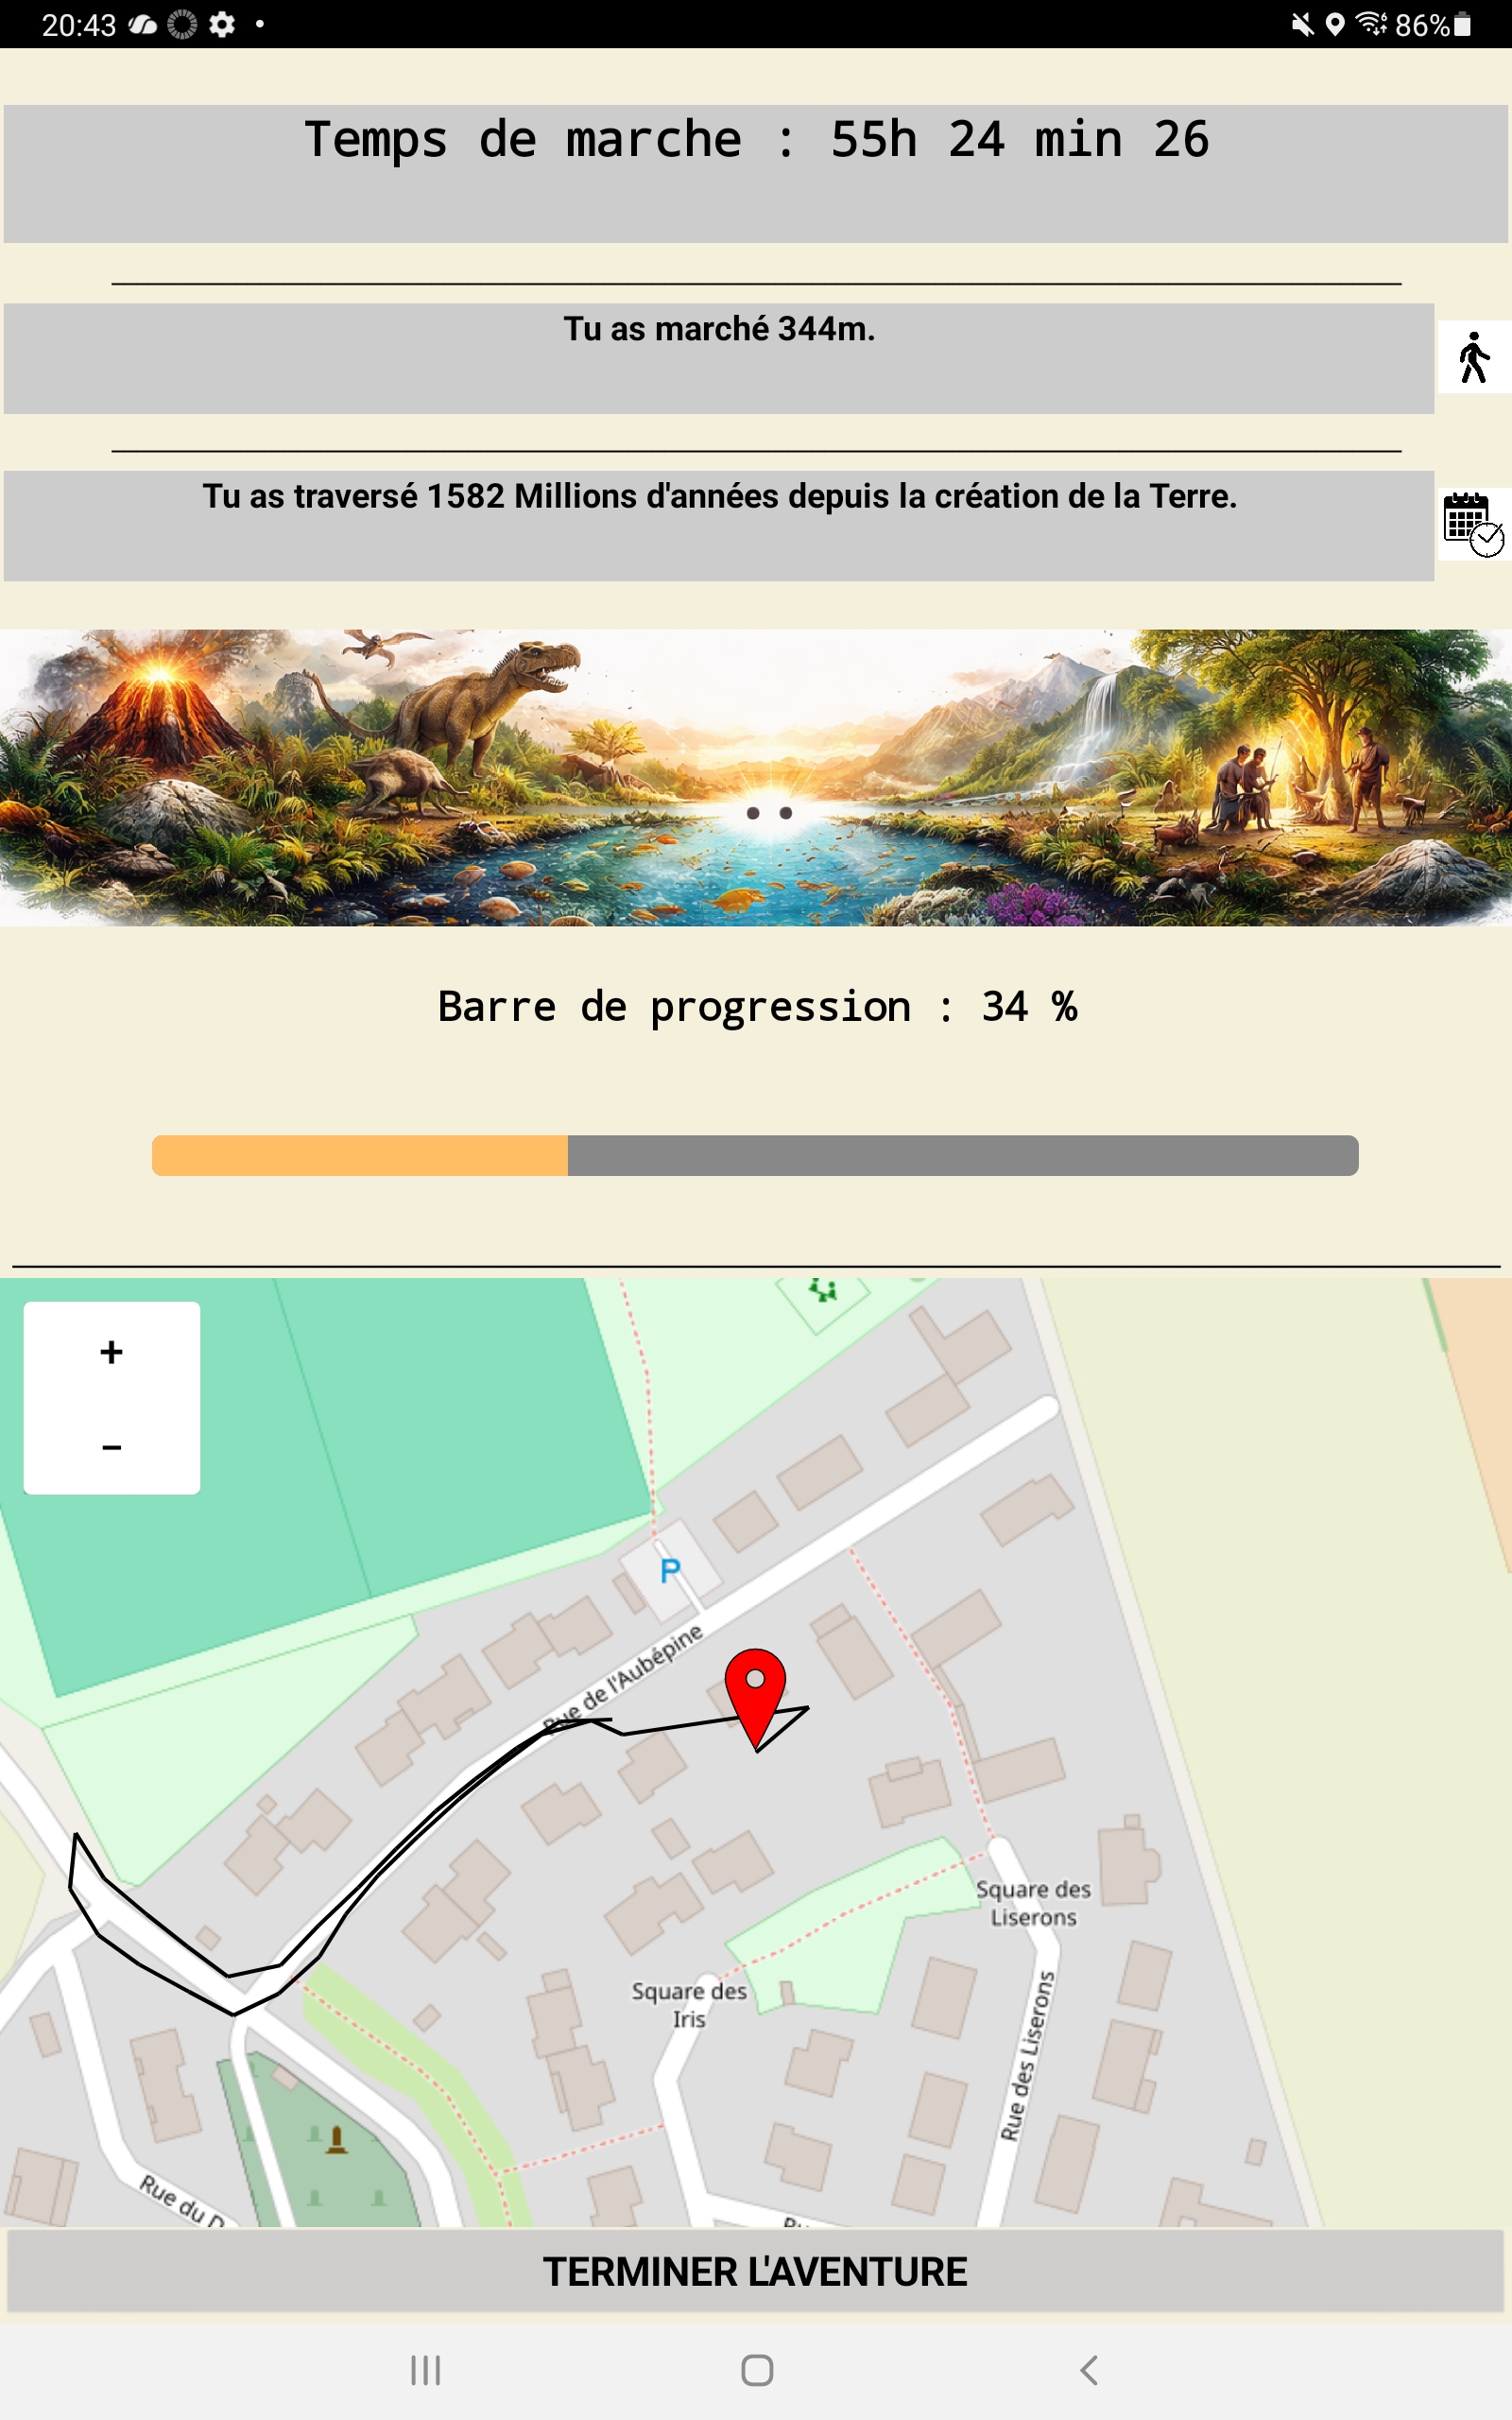
Nous parvenons enfin à notre écran principal qui a pris environ 70% du temps total passé pour la confection de l’application. En effet derrière cet écran se cache beaucoup de logique. Cet écran principal affiche une barre de progression intuitive et un compteur d’années. C’est ici que la magie opère : grâce au capteur GPS de votre smartphone, chaque mètre parcouru fait défiler des millions d’années. Une carte en bas de l’écran est également présente pour visualiser sa position et la création en direct du tracé de sa marche. Nous avons aussi intégré un chronomètre précis pour suivre l’effort physique, car n’oublions pas qu’il s’agit d’une marche de 2 à 3 km ! Plus l’on avance, plus la barre se remplit, nous indiquant notre position exacte dans l’histoire de notre planète.

Écran principal
Écran récapitulatif

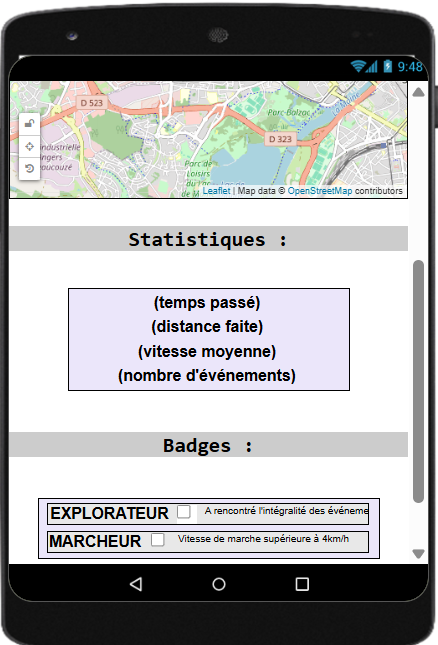
Une fois la ligne d’arrivée franchie, place au bilan interactif. C’est l’écran dont nous sommes le plus fiers. Vous y retrouvez une carte complète de votre parcours, jalonnée par toutes les icônes interactives débloquées. En cliquant sur chaque marqueur, une bulle d’information s’ouvre pour approfondir le sujet. Pour conclure, l’écran affiche vos statistiques de marche (temps total, distance totale, vitesse moyenne et nombre d’événements rencontrés ) et vous délivre vos badges de réussite. C’est le moment idéal pour prendre du recul sur les minutes passées !


Visuels et thèmes de couleurs

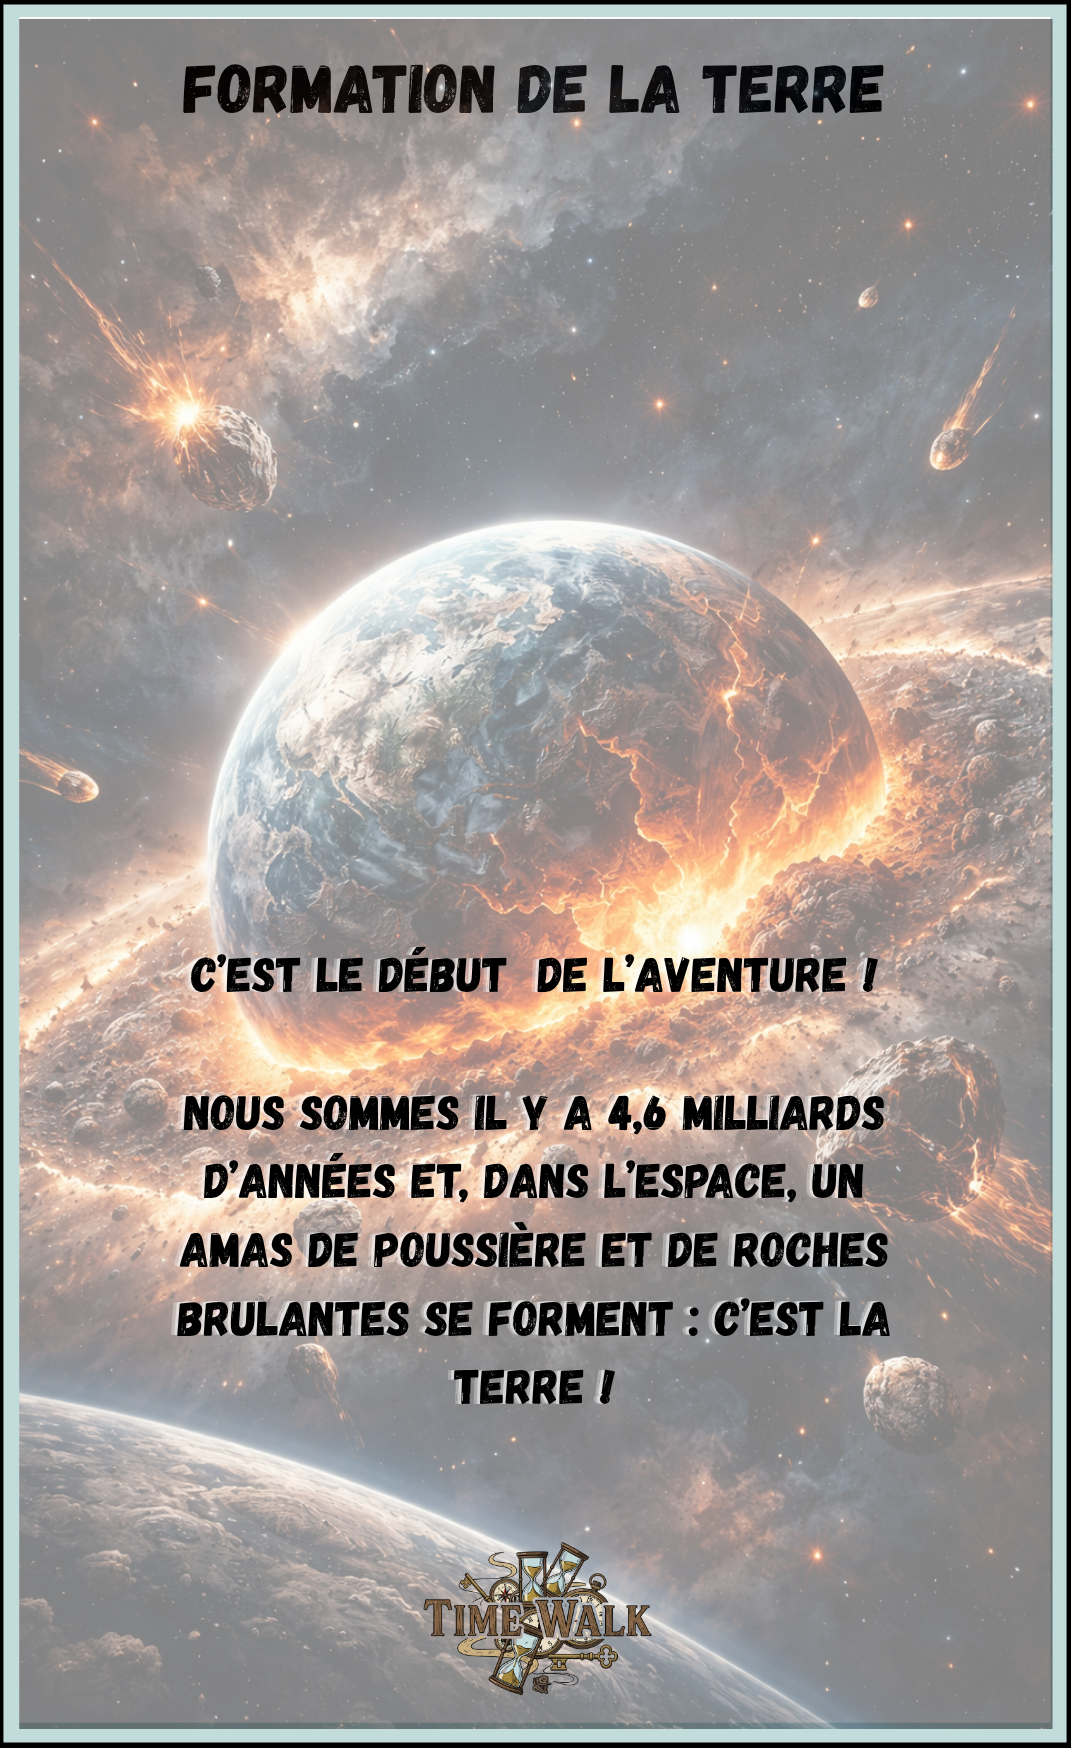
Le plus gros travail à fournir pour l’interface était la création des affiches des évènements (autrement nommés visuels des “pop-ups”) et il y en a 13 ! Nous nous sommes naturellement orientés vers Canva pour la confection de ces visuels. Le plus important était de garder un style uniforme pour chacun. C’est-à-dire que le visuel du pop-up présente un titre, un texte descriptif ne contenant pas plus de deux phrases, le logo “Time Walk” en bas de page et pour finir une image de fond à la fois belle et cohérente.

Pour continuer nous avons défini des thèmes à base de couleurs. Comme dit précédemment, nous avons décidé d’inclure 13 événements et de les trier par “thème” lors de leur choix pour que ce soit plus agréable aux yeux de l’utilisateur. Ces changements de couleurs concernent le fond d’écran en couleur très claire et la barre de progression en couleur vive. L’intégralité des couleurs de l’application a été définie par code RVB. Ces nuances évolutives habillent l’application pour qu’il se passe toujours quelque chose, même entre deux événements!


Les défis rencontrés

Développer une application ne se résume pas à assembler des blocs ; c’est aussi apprendre à dompter la technique. Voici les trois plus grands défis que nous avons relevés :

1. Précision GPS : le combat contre les “points fous”

L’un des obstacles majeurs a été le comportement des appareils que nous avions à disposition (des tablettes) et notamment la précision de la géolocalisation. Lors de nos tests, nous avons remarqué que le GPS de certaines tablettes pouvait parfois être capricieux, plaçant l’utilisateur à plusieurs mètres de sa position réelle. Pour éviter que le tracé de la marche ne ressemble à un gribouillage, nous avons dû mettre en place un système de “filtrage” : l’application n’enregistre un nouveau point que si l’utilisateur s’est déplacé d’au moins 10 mètres et ne prend pas de point s’il y a plus de 30 mètres entre chaque point, dans quel cas ce serait une erreur de position. Cela permet de gommer les petites erreurs et de garder une carte lisible.

2. La “guerre des blocs” et la performance

Plus une application devient riche en fonctionnalités, plus elle devient lourde à gérer. Avec plus de 1100 blocs logiques, notre espace de travail commençait à subir des ralentissements et même des “blocs invisibles” qui disparaissaient de l’écran! Pour sauver l’application, nous avons dû optimiser notre code : simplifier les instructions, utiliser des boucles intelligentes et réduire la redondance pour que tout reste fluide sur les tablettes des élèves.


Sortie scolaire et avis des enfants

Enfin est venu le 12 mai 2026, jour du test grandeur nature de l’application ! Nous avons réalisé une sortie avec une cinquantaine d’élèves de CM1/CM2 de l’école primaire Robert Desnos et une cinquantaine d’étudiants de l’institut agro. Le rôle de ces derniers était de concevoir les itinéraires et de détailler les points historiques avec les enfants tout au long du parcours. Lors de la sortie, nous nous sommes tous répartis en 3 grands groupes avec chacun un itinéraire propre pour faire le trajet de l’institut agro à l’école R. Desnos : un par l’étang st Nicolas (groupe de Clément, 3100m), un par l’avenue notre dame du lac (groupe d’Elvin, 2100m) et le dernier par l’avenue Patton (Niels, 2600m). Après les tests que nous avions réalisés au préalable, nous avions 11 tablettes avec une localisation fonctionnelle que nous avons donc réparties dans les trois groupes. Toutes ont très bien fonctionnées et aucun bug n’a été à signaler au cours de la sortie ce qui est une grande satisfaction et un réel aboutissement.

Les étudiants, professeurs ainsi que les enfants ont apprécié le moment et l’application bien que certains de ces derniers se disaient un peu fatigués de l’effort physique! Ils ont néanmoins “aimé la sortie et l’application” et eu le sentiment d’avoir appris/revu des choses ce qui étaient notre objectif. Nous sommes donc très heureux avoir conclu le projet de cette manière et avec de tels avis ! 


Conclusion et pistes d’améliorations

Ce projet a été pour nous bien plus qu’un simple exercice de programmation. En développant cette application, nous avons voulu prouver que la technologie, loin de nous isoler, peut devenir un formidable levier pour explorer notre environnement réel et comprendre la complexité de notre planète. Voir l’histoire de la Terre défiler sous nos pas transforme une simple balade en une expérience marquante et concrète.

Et après ?

Si notre “machine à remonter le temps” est aujourd’hui parfaitement fonctionnelle, nous imaginons déjà de nombreuses évolutions. Pourquoi ne pas intégrer des quiz interactifs pour tester les connaissances des apprentis géologues à chaque étape ?

Une chose est sûre : ce voyage à travers les millénaires ne fait que commencer !

Une solution simple et pratique pour un arrosage rapide et automatique

Bonjour, nous sommes trois étudiants: Soan, Elouan et Alban. En 2ème année à Polytech Angers, pour notre projet de fin de prépa nous avons choisi de concevoir un système d’arrosage automatique et spécifique aux besoins en eau de chaque plant.

Pourquoi ce choix ? Alors tout d’abord nous avions une liste d’une quinzaine de projets proposés par Polytech, nous avons décidé de prendre celui de l’arrosage automatique car, c’est celui qui nous semblait le plus complet et le plus enrichissant, en effet il permet de faire appel à toutes les compétences acquises pendant ces deux dernières années comme le codage, l’électronique ou bien l’automatisation. De plus l’idée d’avoir une récompense à l’arrivée, je parle des légumes récoltés était un plus pour notre choix, même si l’on verra que ce ne sera pas si simple.

Nous avons comme objectifs principaux:

  • Arrosage en fonction du taux d’humidité de chaque semis
  • Automatisation sur au moins 15 jours sans intervention
  • Cycle jour nuit
  • Optimisation de la germination
  • Plusieurs plants gérés en même temps
  • fait pour l’intérieur

Nous souhaitons également que ce projet puisse être durable et éco-responsable. L’objectif est de développer un système capable d’apporter à chaque plant uniquement la quantité d’eau dont il a besoin grâce aux capteurs indépendants pour chaque godet. Notre solution permettrait de limiter le gaspillage d’eau tout en optimisant la croissance des semis. Cette méthode pourrait permettre de réaliser des économies d’eau tout en réduisant l’intervention humaine et la consommation inutile de ressources.

Au début de notre projet, nous avons fait pas mal d’erreurs et de mauvais jugements mais grâce aux aides et conseils de beaucoup de camarades et de professeurs nous avons réussi à garder le bon cap et à toujours avancer, nous tenions à les remercier avant de commencer à vous expliquer le processus de réalisation de cet arrosage automatique.

Veille technologique et agronomique

Pour commencer nous avons fait une veille technologique de ce qui se faisait déjà en matière d’arrosage automatique, pour particulier tout d’abord puis pour les professionnels. Ce que nous en avons retenu c’est qu’en matière d’arrosage pour particuliers le marché n’est pas très fournis et se contente souvent d’une seule plante à la fois ce qui n’est pas notre objectif et de plus quand cet arrosage est pour plusieurs plants il ne prend jamais en compte le taux d’humidité dans chaque pot, arrosant de la même manière chaque plant sans prendre en compte leurs spécificités ce qui n’est pas non plus notre objectif. Du côté des arrosages professionnels ils sont souvent très coûteux et encombrants, conçus pour un usage extérieur et ne prennent pas non plus en compte les spécificités de chaque plante. Ce manque d’information nous a franchement un peu découragés au début mais nous nous sommes repris si ce système n’existe pas nous allons l’inventer !

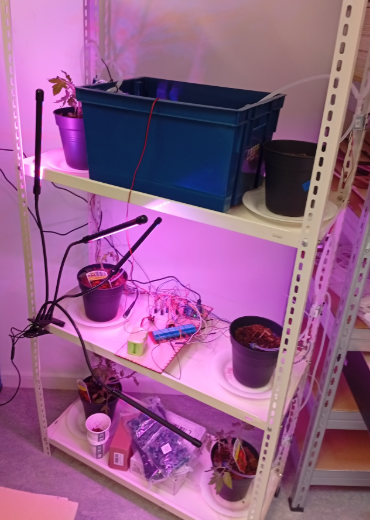
Etant donné que notre projet est censé être un prototype nous avons réduit nos plantations à des plants de tomates mais bien évidemment il suffirait juste de trouver le taux d’humidité parfait pour n’importe quel semis de plante et cela marcherait pareil. Alors ce que nous voulons éviter c’est une plante trop arrosée que l’on peut reconnaître par le pourrissement des racines et des feuilles “molles, ou bien encore une mauvaise odeur qui s’émane du plant tandis que le manque d’eau lui est un peu moins grave car le plant a plus de facilité à repartir, nous avons trouvé une hygrométrie de 75% la nuit jusqu’à 85% le jour. Il faut aussi faire attention à l’ensoleillement du plant et à la température de la pièce puisque ces semis sont en intérieur il nous faut un éclairage à UV et de préférence une température constante. 25°C est une température idéale pour les tomates.

Matériels

Pour cette liste de matériels nécessaires ici nous vous montrons la liste finale de que nous avons commandé mais chaque choix n’as pas été facile et nous n’avions également pas pensé à certains problèmes.

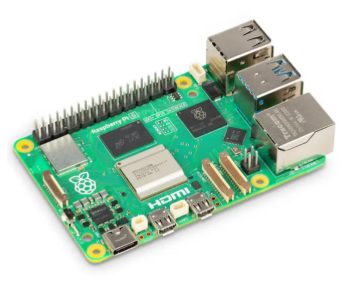
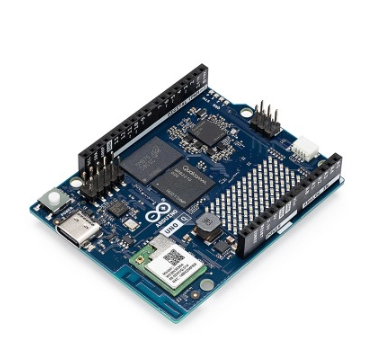
Un premier dilemme s’est présenté : le choix de la carte électronique, ce choix est très important car il commande tout notre arrosage. D’un côté nous avions la carte Arduino qui est plus simple d’utilisation mais qui se code en C++, langage totalement inconnu pour nous et de l’autre la Raspberry PI plus compliquée a mettre en place mais qui se code en python langage que nous connaissons bien. Mais comme vous avez pu le voir notre choix c’est porté sur l’Arduino pour 2 raisons majeures:

  • La prise en main de l’Arduino est intuitive et permet de mieux gérer toutes les entrées et les sorties de tous nos capteurs et actionneurs.
  • Nous le verrons plus tard mais un site de simulation d’Arduino nous a grandement aidés et cela nous a permis de coder en C++ facilement tous en simulant notre schéma électronique.

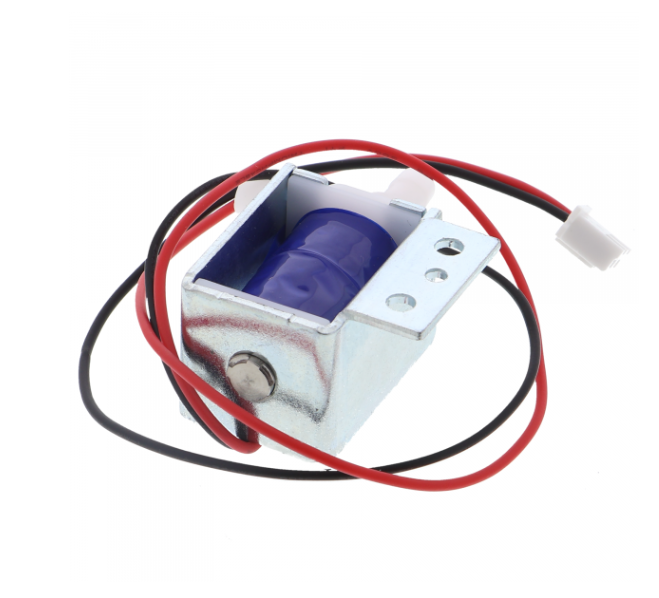
Puis il y avait un deuxième dilemme : comment bloquer l’eau lorsque le plant est suffisamment arrosé ? nous avions deux options encore une fois l’utilisation de servomoteur pour pincer le tuyau et couper l’afflux d’eau ou alors des électrovannes pour fermer le tuyau. Mais trouver des électrovannes qui se raccordent à des tuyaux souples pour aquarium était fastidieux, et l’utilisation de servomoteur est plus complexe à mettre en place car il faut designer une pièce qui permet au bras du moteur de pincer le tuyau. Nous avons retenu les vannes, et à force de recherche nous avons trouvé celle qui nous convenait mais ce n’était pas forcément le bon choix…

ElectroniqueHydriquePlantation
Carte ArduinoTuyaux soupleBac à eau
RelaisRaccord Serflex
EléctrovannesPompeGodets
Capteurs humiditéBuse gouttes à gouttesCoupelle
CablesEtagère
AlimentationLampe UV

Codage et carte Arduino

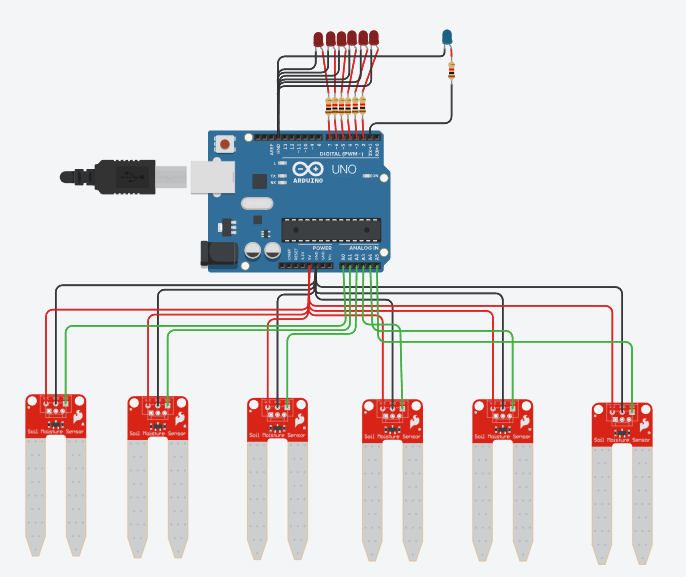
Pour le codage nous avons essayé de chercher un logiciel qui nous permettrait d’émuler une carte Arduino, d’une part et qui nous permettrait également de tester notre code, d’autre part. Tinkercad répondait à cette attente précise. Cela nous a permis d’aller assez vite sur cette partie qui comprend le câblage des composants et le code associé à ce système électronique.

Alors évidemment nous n’avons pas pu tout tester dans ce schéma il manque les alimentations externes de la pompe et des électrovannes mais également le relais qui permet à l’Arduino de pouvoir gérer autant de vannes à la fois.

Pour cette partie de branchement et de codage était pour nous la plus simple celle qui nous a posé le moins de problèmes, sauf peut-être excepté la partie du téléversement du code vers la carte Arduino avec l’IDE Arduino étant donné qu’il a fallu réinstaller plein de nouvelles version de l’IDE de nouveaux drivers cette étape était vraiment fastidieuse mais heureusement pour nous tout ce que nous avions effectué en amont fonctionnait correctement.

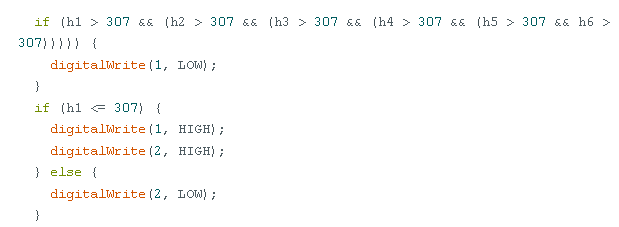
Extrait du code en C++, cette partie gère la pompe et le premier capteur

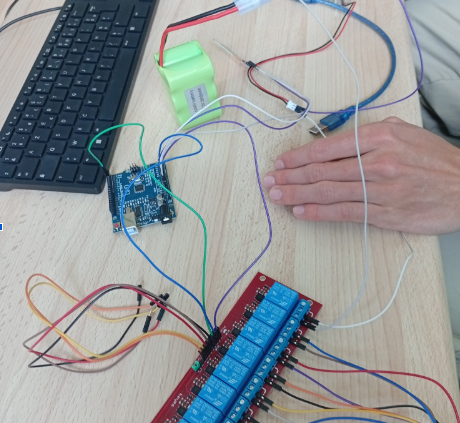
La partie assemblage de notre projet était vraiment satisfaisante voir tout notre travail enfin prendre vie était vraiment gratifiant. Néanmoins il ne fallait pas qu’on se relâche car beaucoup de problèmes nous attendaient encore, notamment le management des câbles car avec la quantité de capteurs et de vannes à raccorder beaucoup de câbles ont été utilisés nous avons fait de notre mieux pour faire cela le plus proprement possible tout en faisant attention à ne pas faire d’erreur sur les raccordements.

Puis nous nous sommes attaqués au réseau aquatique pour transporter l’eau du bac vers les semis quand le capteur le décide, cette partie était sympa il fallait faire attention à la largeur de nos tuyaux pour faire les bons raccordements mais aussi essayer d’optimiser au maximum le chemin que parcourt l’eau pour faciliter l’acheminement.

Problèmes non-anticipés

Pas mal de problèmes sont survenus pendant la réalisation du projet, la plupart ont quand même été anticipés mais il y a des choses auxquelles nous n’avions pas pensé en voici la liste :

Notre problème le plus important et qui a bloqué tout notre système aquatique c’est l’air dans les tuyaux car quand la pompe est en marche et que les semis sont entrain d’être arrosés aucun soucis mais quand tous les semis sont arrosés il n’y a plus besoin de la pompe alors celle-ci s’éteint mais en s’éteignant l’eau remonte dans les tuyaux et crée des bulles d’air dans le système et quand la pompe a besoin de repartir la pression dans les tuyaux a augmenté dû à l’air coincé dedans et alors l’eau ne parvient plus au semis. Pour pallier ce problème nous aurions dû mettre en place des clapet anti-retour pour éviter que l’eau ne remonte.

Il y a également la mauvaise qualité de nos capteurs d’humidité par soucis de budget nous avons pris des capteurs premier prix mais c’était une mauvaise idée, certains capteurs ont grillé et d’autres ne fonctionnait tout simplement pas, heureusement nous avions prévu le coup en prenant des capteur en plus. Second problème, il faut savoir que nos capteurs sont enfoncés dans les godets à peu près 10 cm pour pouvoir mesurer l’humidité au cœur du pot mais nous n’avions pas prévu que le terre à force d’être arrosée allait s’écarter du capteur créant alors une sorte de petite couche d’air autour du capteur rendant la lecture de l’humidité pour le capteur compliquée et donc ressortant les mauvaises information pour régler ce problème il faut re-tasser la terre tous les 15 jours au niveau du capteurs.

Il y aussi le problème des tuyaux et des raccords même si nous avions bien anticipé ce problème il était dur de prendre exactement le bon diamètre de tuyaux qui allait avec les vannes, les raccords, les buses et la pompe alors il a fallu pour certains raccordements mettre de la super glue ou alors des serflex pour sécuriser l’écoulement.

Ce que nous aurions fait autrement si c’était à refaire :

  • Changement du système d’irrigation.
  • Fabrication d’un boitier pour l’électronique.
  • Ajout d’une interface utilisateur permettant de suivre l’humidité des plants en temps réel.
  • Utilisation de panneaux solaires pour l’alimentation.

Conclusion

Enfin ce projet n’aura pas été facile à certains moments mais dans le processus de réflexion et de fabrication nous avons vraiment appris beaucoup de choses pour un projet qui nous paraissait simple en apparence les difficultés se cache parfois dans les détails et nous l’avons appris à nos dépens mais nous restons fiers du travail accompli, et souhaitons remercier Polytech de nous avoir permis de réaliser cela et bien entendu notre tuteur M.Louisy sans qui ce projet aurait été compliqué.

La cheminée solaire : l’avenir des barbecues d’été ?

Bien entendu nous n’avons pas travaillé sur les barbecues, mais bien sur les cheminées solaires.

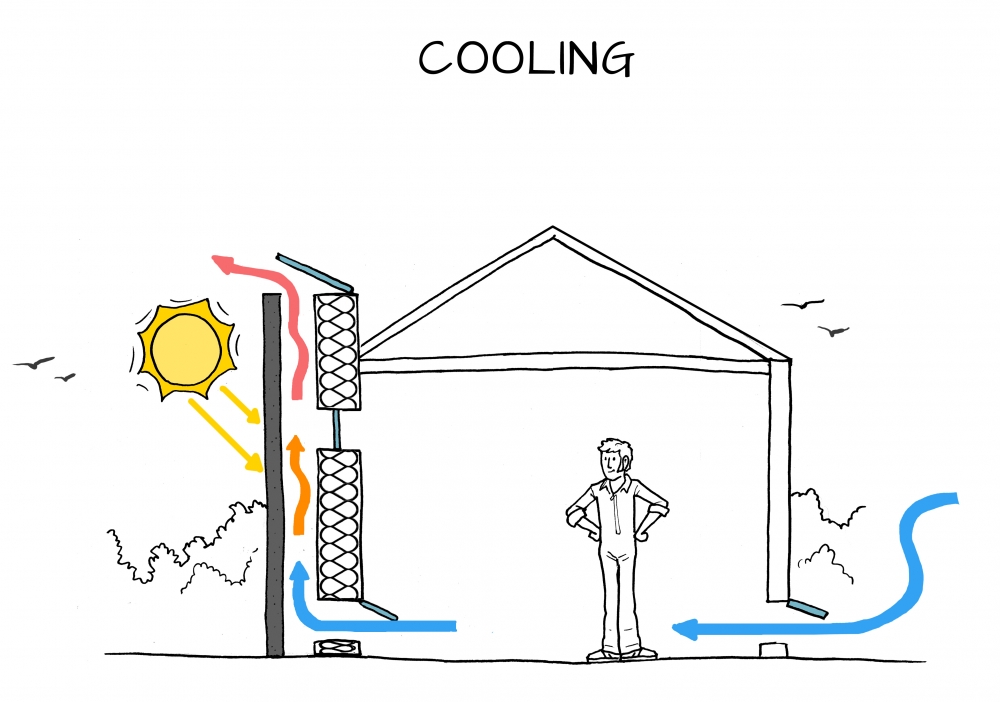
Et une cheminée solaire qu’est ce que c’est ? C’est la question que nous nous sommes posés avec mon binôme la première minute, de la première heure, du premier jour . Nos premières recherches nous ont permis de comprendre le principe assez rapidement: le but de la cheminée solaire est de créer une ventilation naturelle dans un bâtiment .

build-green.fr

Pour faire simple: le soleil vient réchauffer l’air dans la cheminée (cette dernière étant faite de matériaux conducteurs) , puis l’air chaud s’échappe par le haut du conduit et laisse la place à l’air plus frais venant de la maison ( ouverture entre la cheminée et la maison) : il y a un effet de tirage . La réaction en chaîne vient créer un flux d’air entre l’ouverture maison/extérieur et l’ouverture maison/cheminée et ce de manière autonome.

1 L’objectif

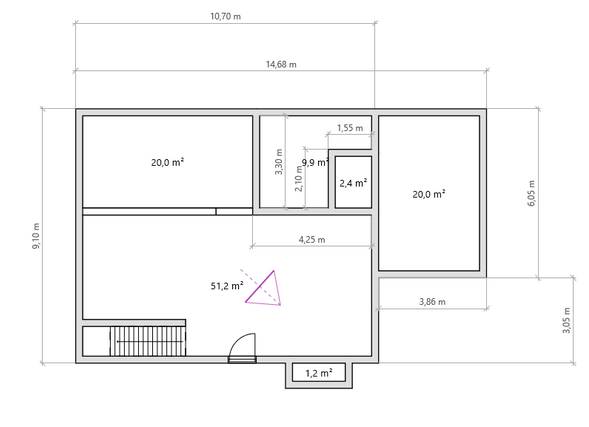
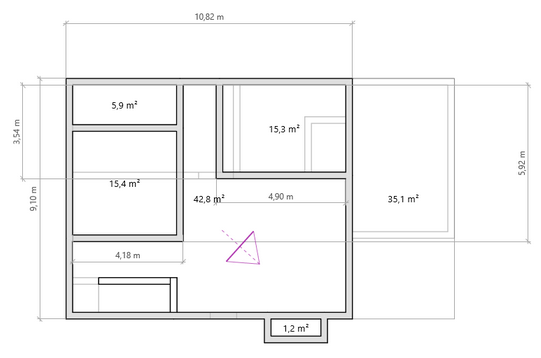
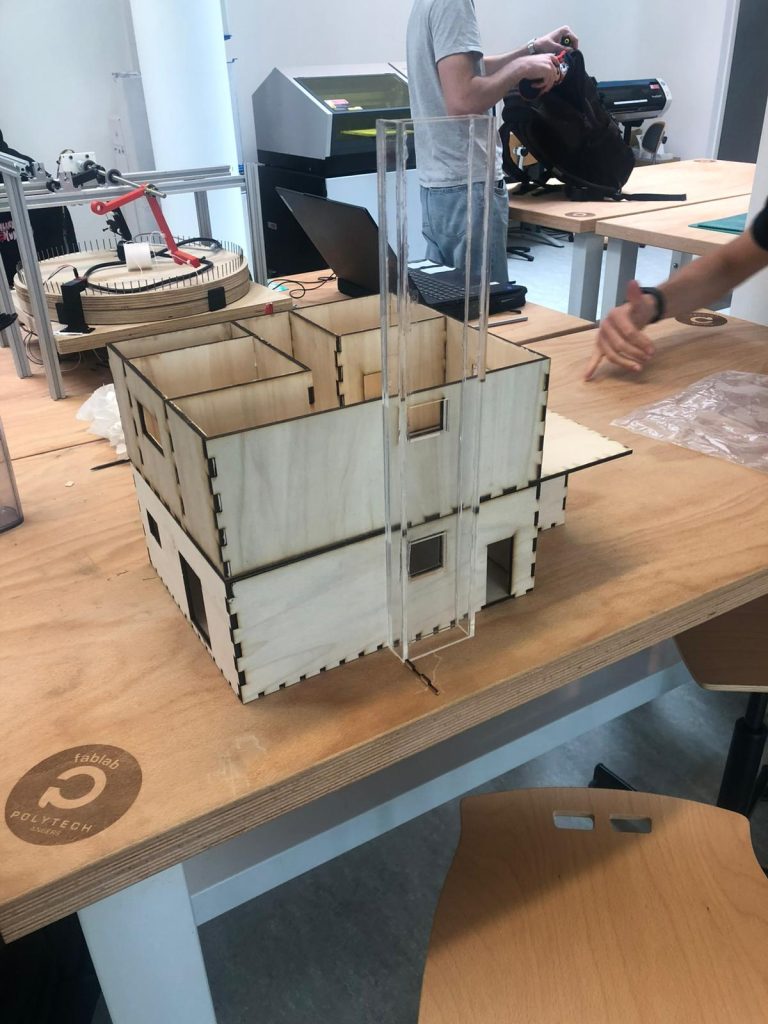
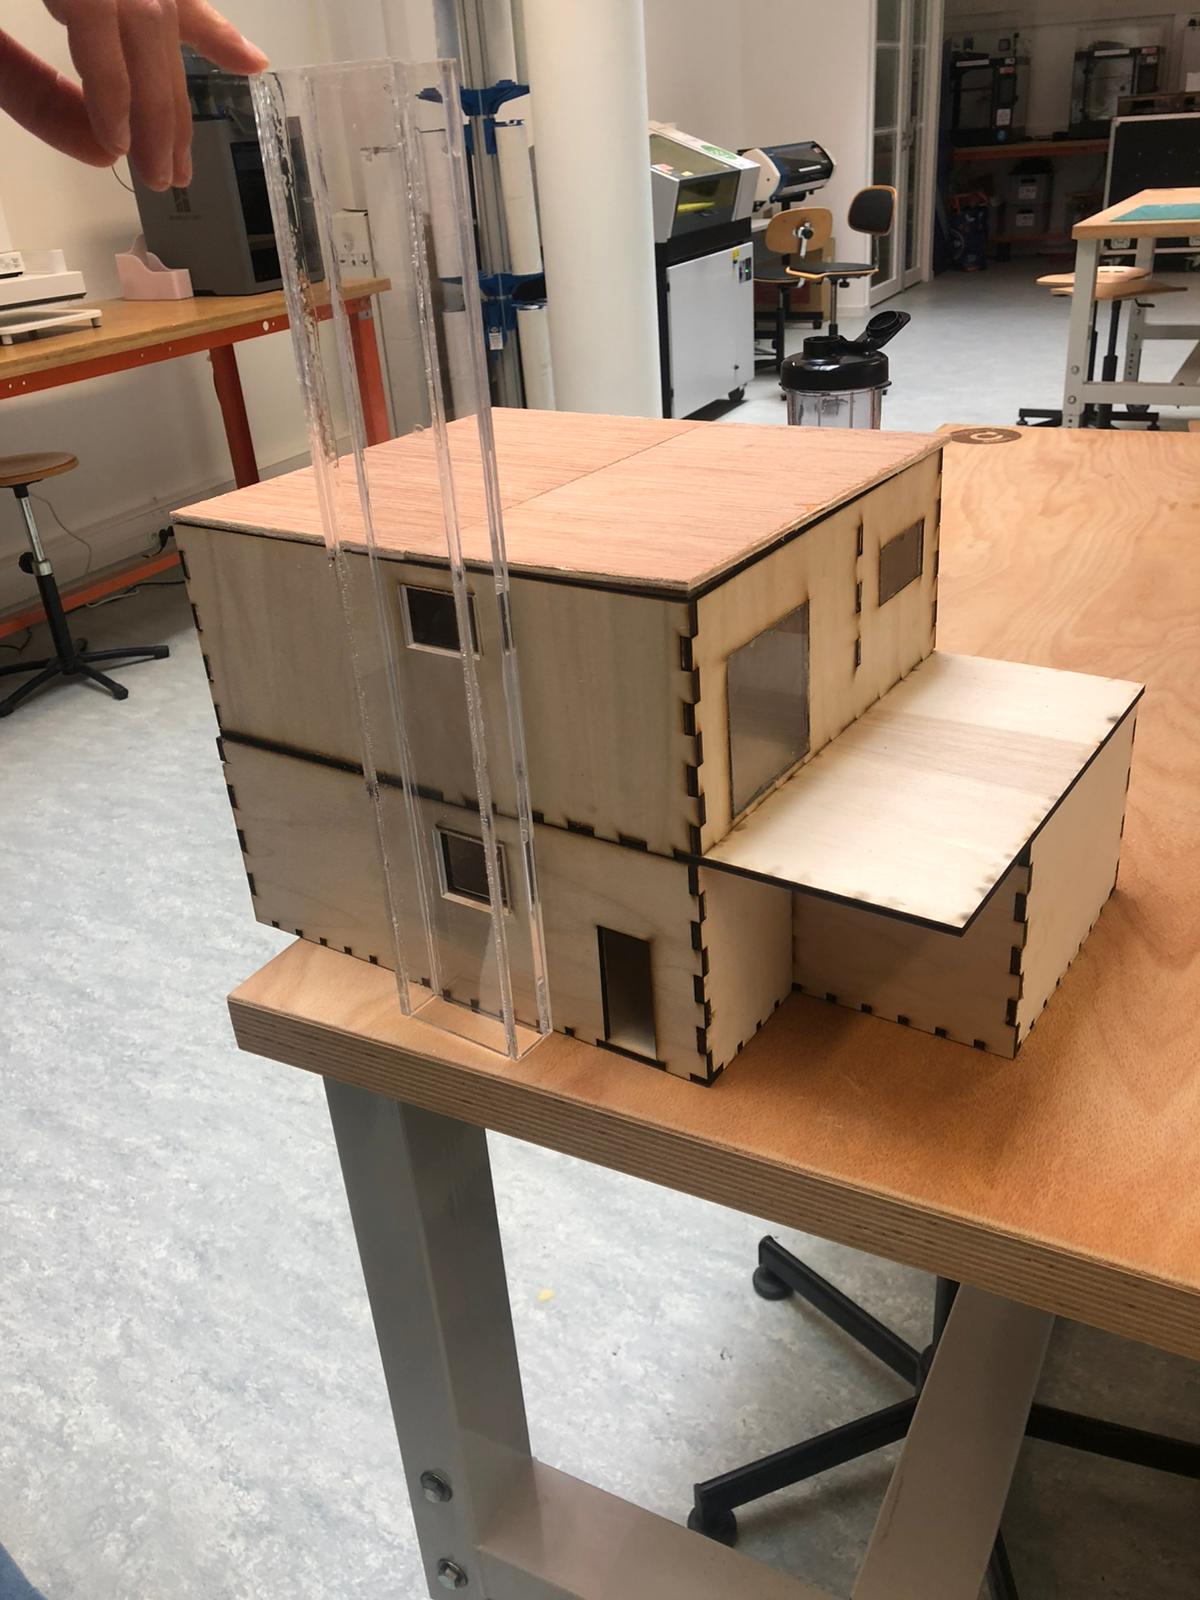
Notre but était de concevoir une maquette afin de mettre en lumière ce phénomène. La première étape fut donc de faire un maximum de recherche pour bien comprendre le principe, se renseigner sur la forme que pouvait prendre notre maison, sur les différents types de ventilation que nous pouvions combiner à notre cheminée ( tunnel géothermique) . Ces recherches nous ont permis de choisir une maison cubique avec deux étages.

2 La modélisation

Avec un début de modélisation de notre maison sur live home 3D (logiciel de modélisation 3D) nous avions les mesures nécessaires afin de calculer les dimensions de notre cheminée pour qu’elle soit la plus efficace possible ( on vous épargne les calculs, c’est cadeau ). Enfin nous terminons par modéliser notre maquette sur SolidWorks (modélisation 3D).

3 Prêt à construire ?

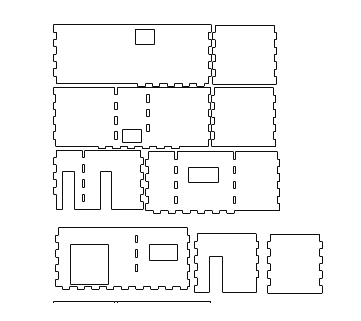
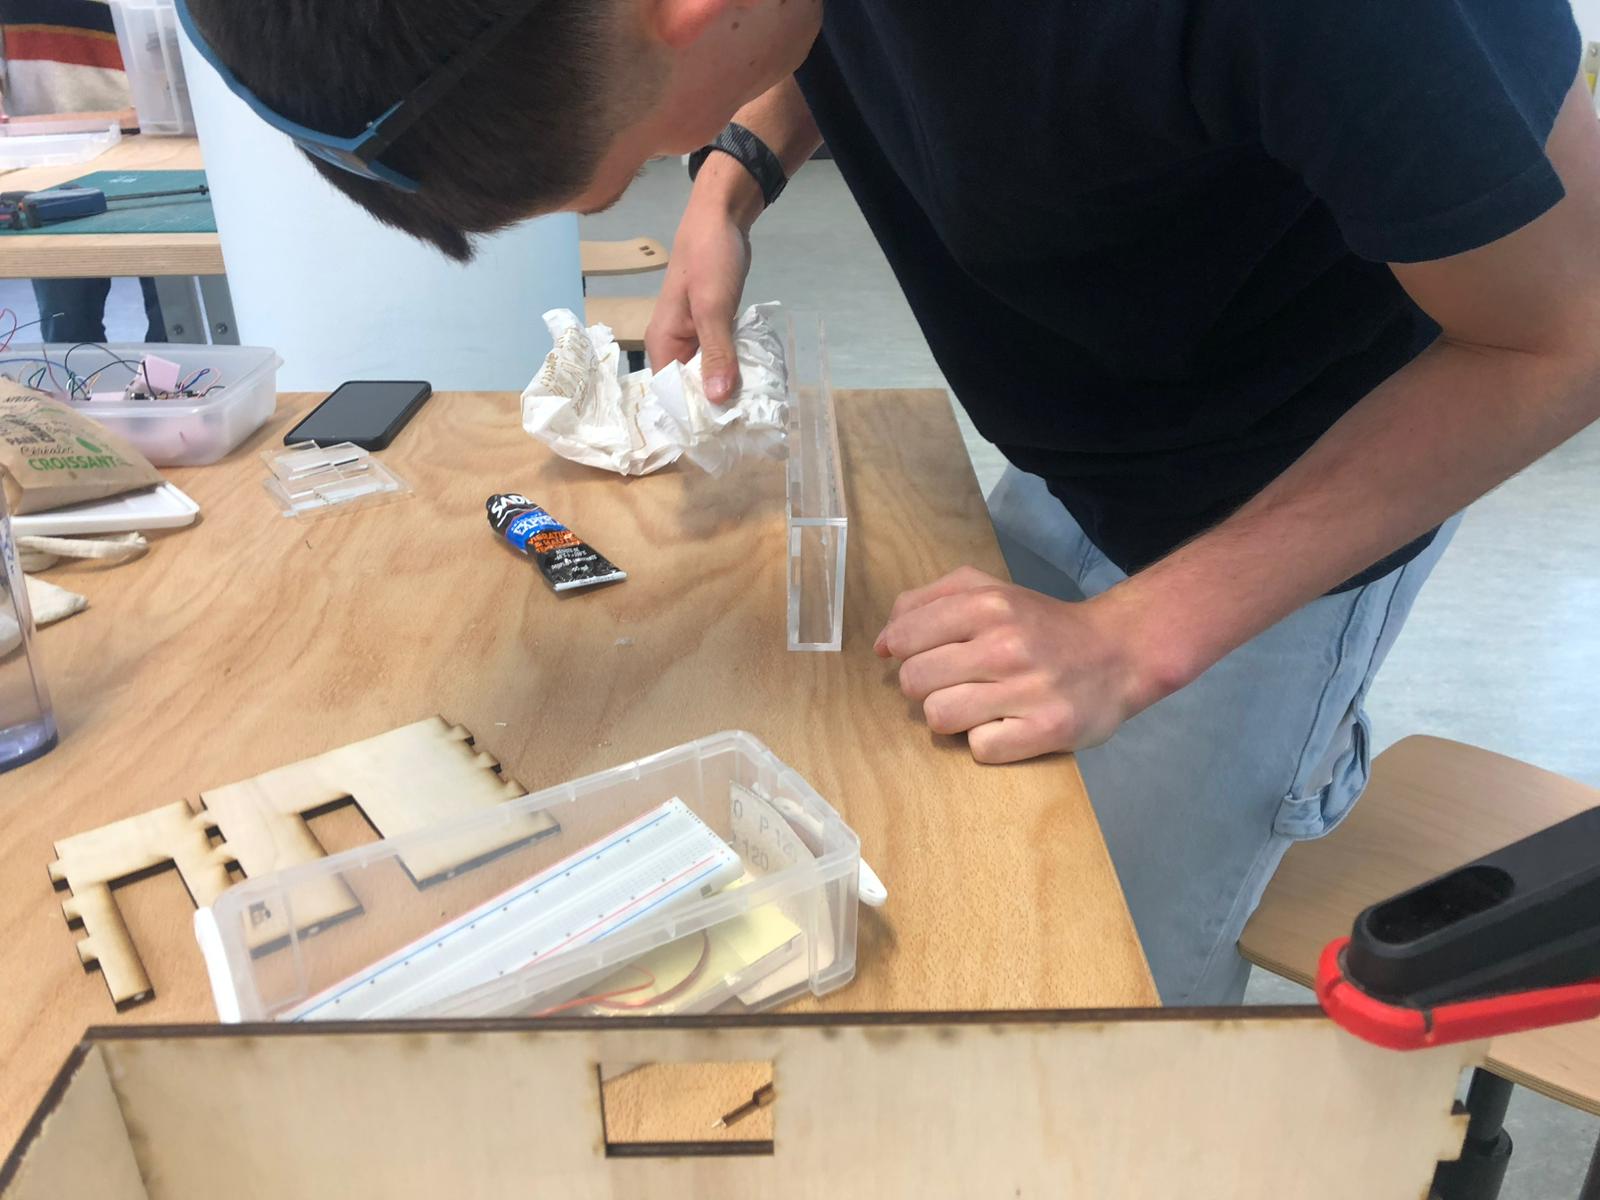
Une fois la maquette modélisée, il est plutôt aisé de se dire que la major partie du travail est terminé : ici aura été notre plus grande erreur, une telle modélisation ne s’imprime pas ainsi. En effet il faut modéliser chaque mur indépendamment et créer des encoches pour l’assemblage. Après plusieurs heures passées derrière un écran, nous terminons par vérifier nos pièces en les assemblant sur SolidWorks , victoire ! La dernière étape consiste à mettre en plan nos pièces pour la découpe laser.

4 La découpe

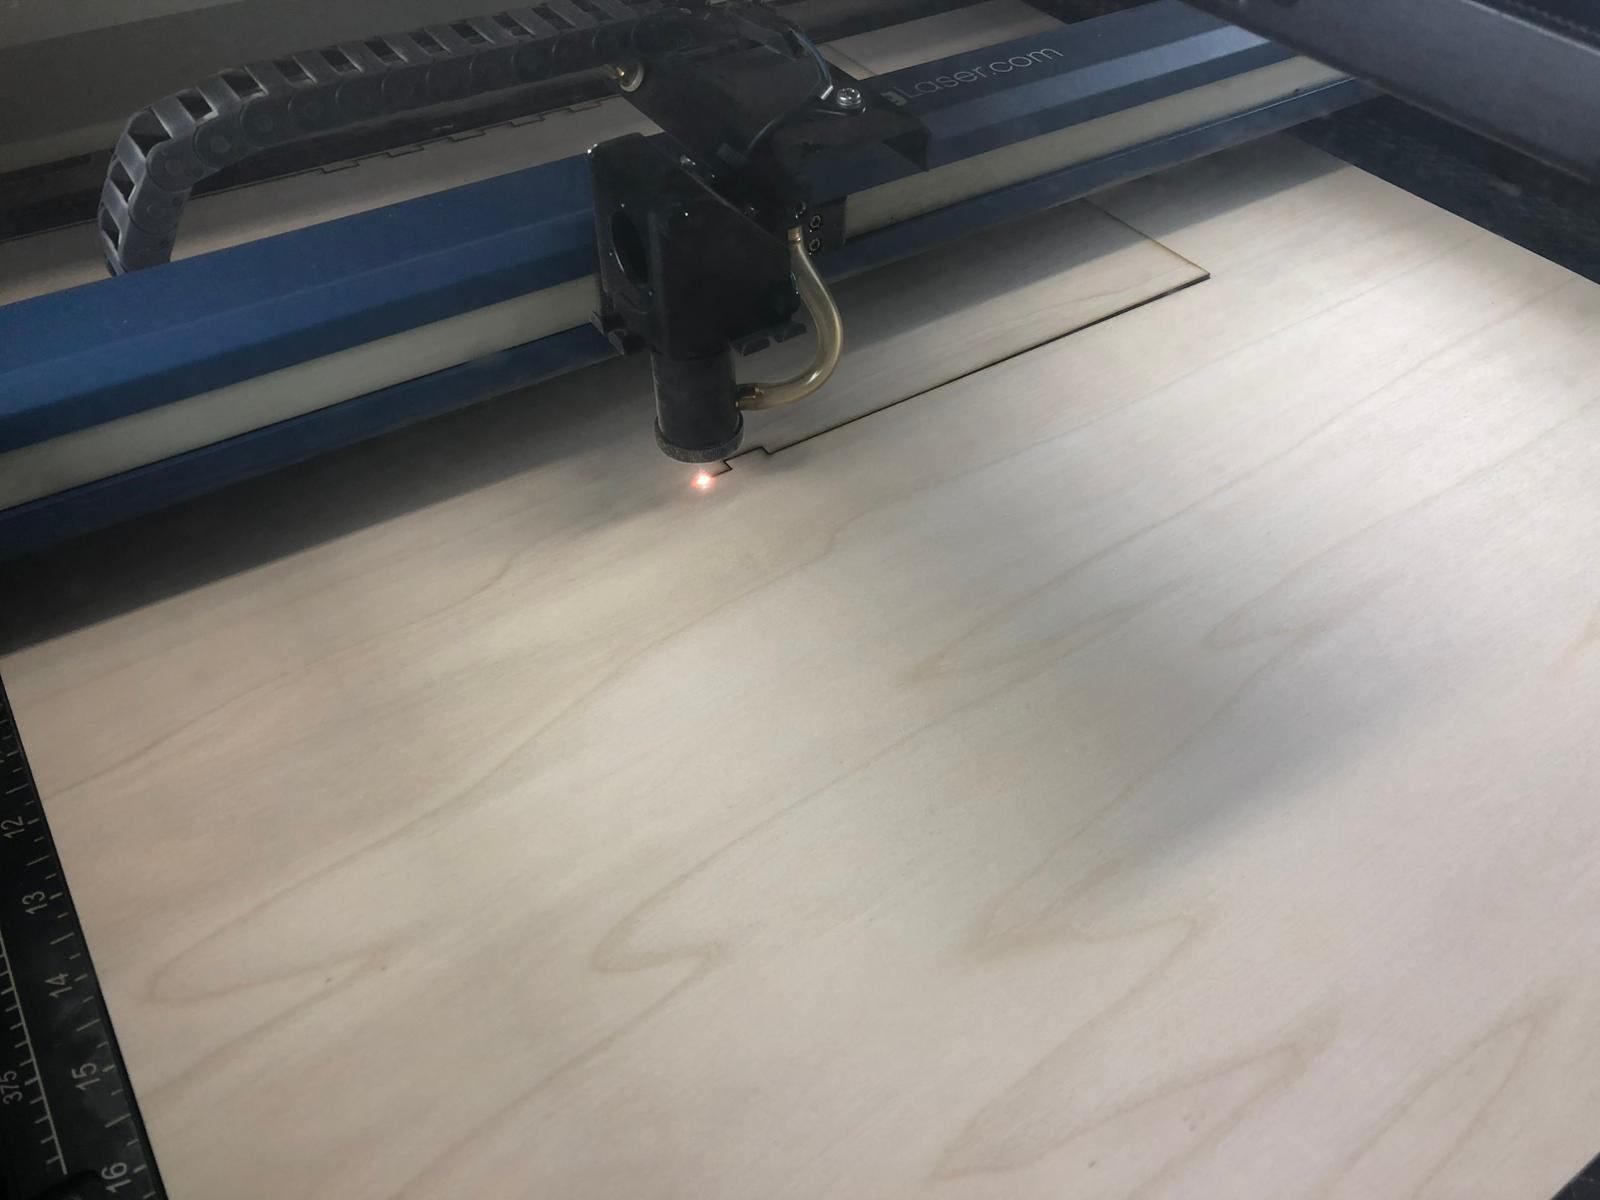
Avec nos fichiers préparés aux petits oignons, nous nous adressons à Boris, chef d’orchestre du Fab-Lab. Le choix des matériaux ayant été fait en amont ( planches de bois de 5 mm pour la maison et plexiglas de 5 mm pour la cheminée), le découpe est rapide avec la découpeuse laser que voici.

Imprévus n°1 : le gondolement des planches a mené à une découpe partielle de certaines pièces. Solution apportée : cutter en main, nous avons patiemment redécoupé nos pièces.

5 L’assemblage, le clou du spectacle

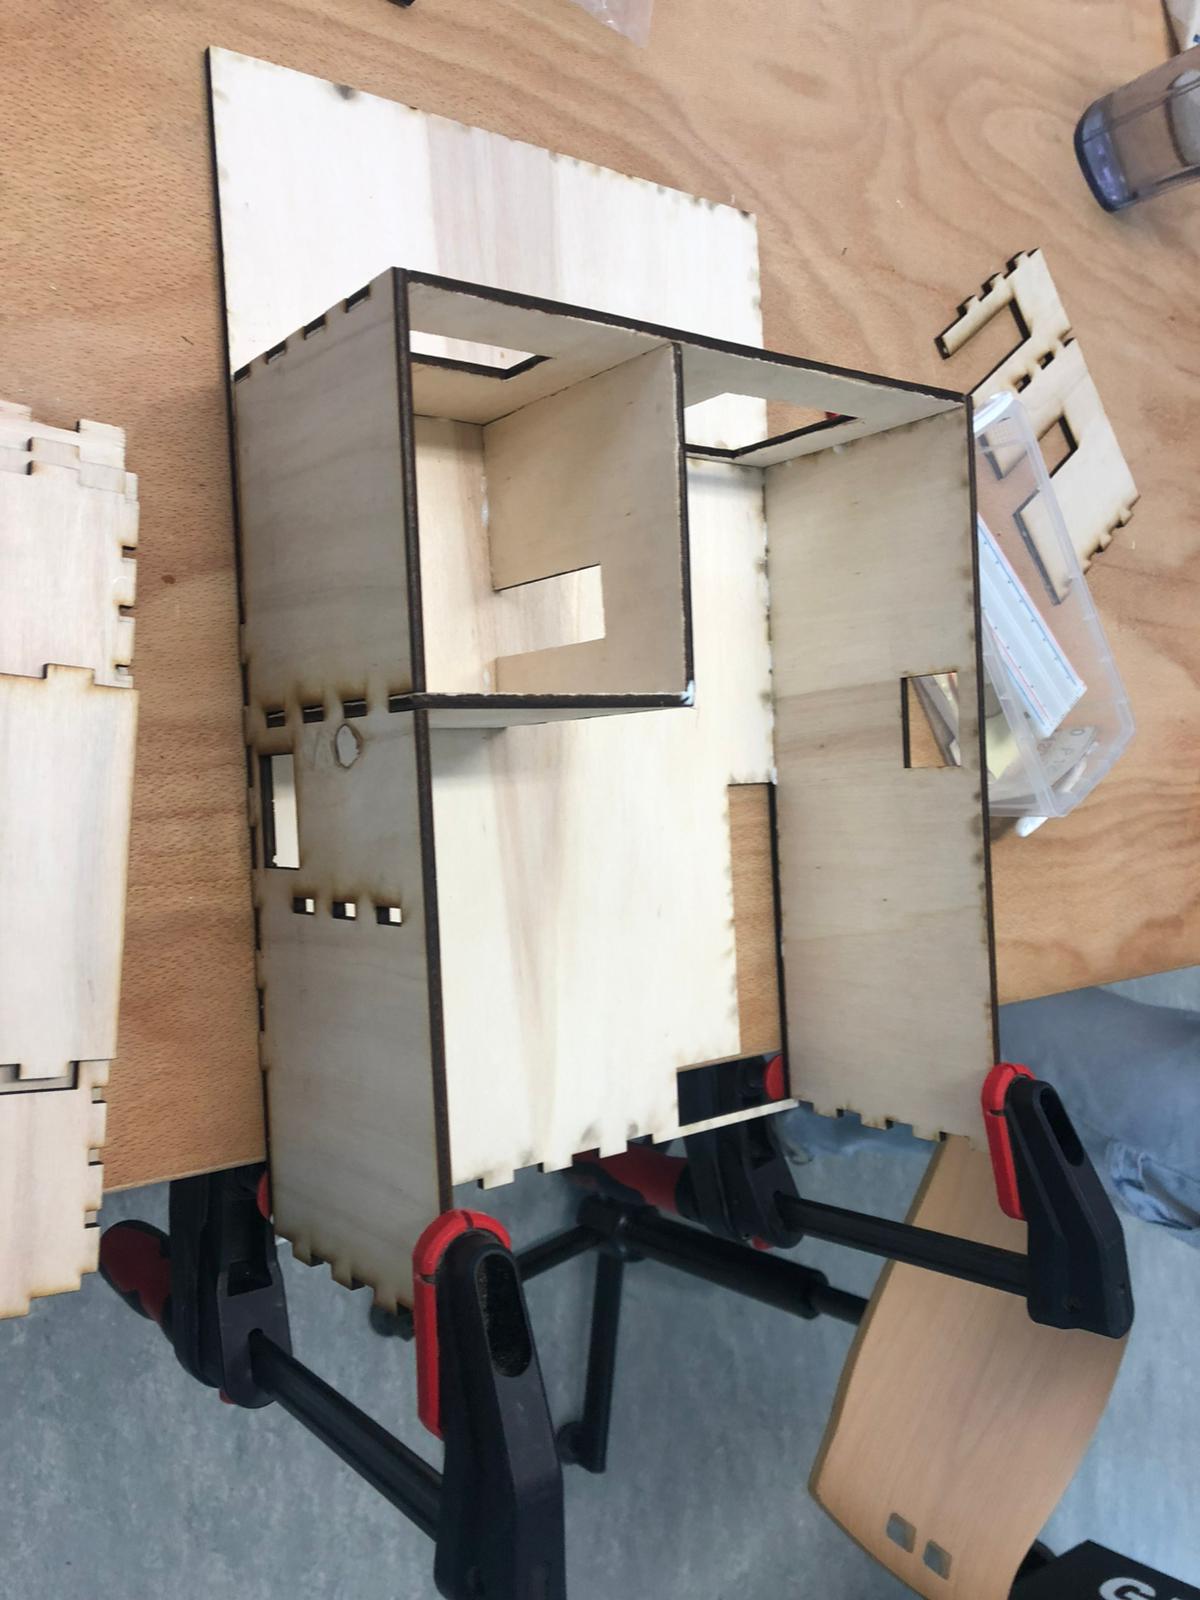
Étape cruciale, l’assemblage demande de la précision et de la patience. En effet pour garantir un maintien optimal il est important de laisser sécher la colle entre les pièces .

Pas à pas la maison prend forme et la cheminée s’élève.

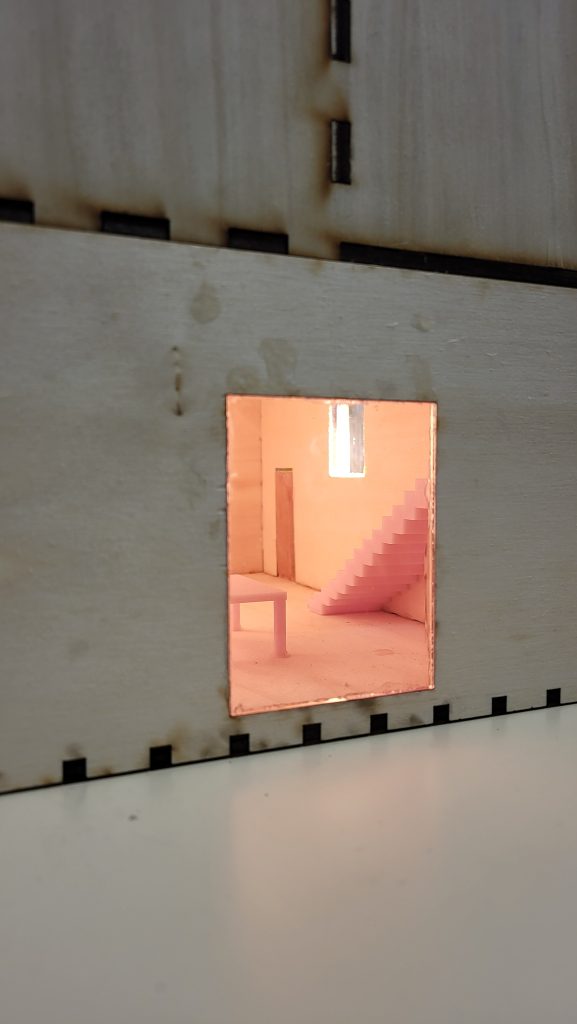
Néanmoins les essentiels ne sont pas oubliés: escalier et baie vitrée .

6 Quelques tests

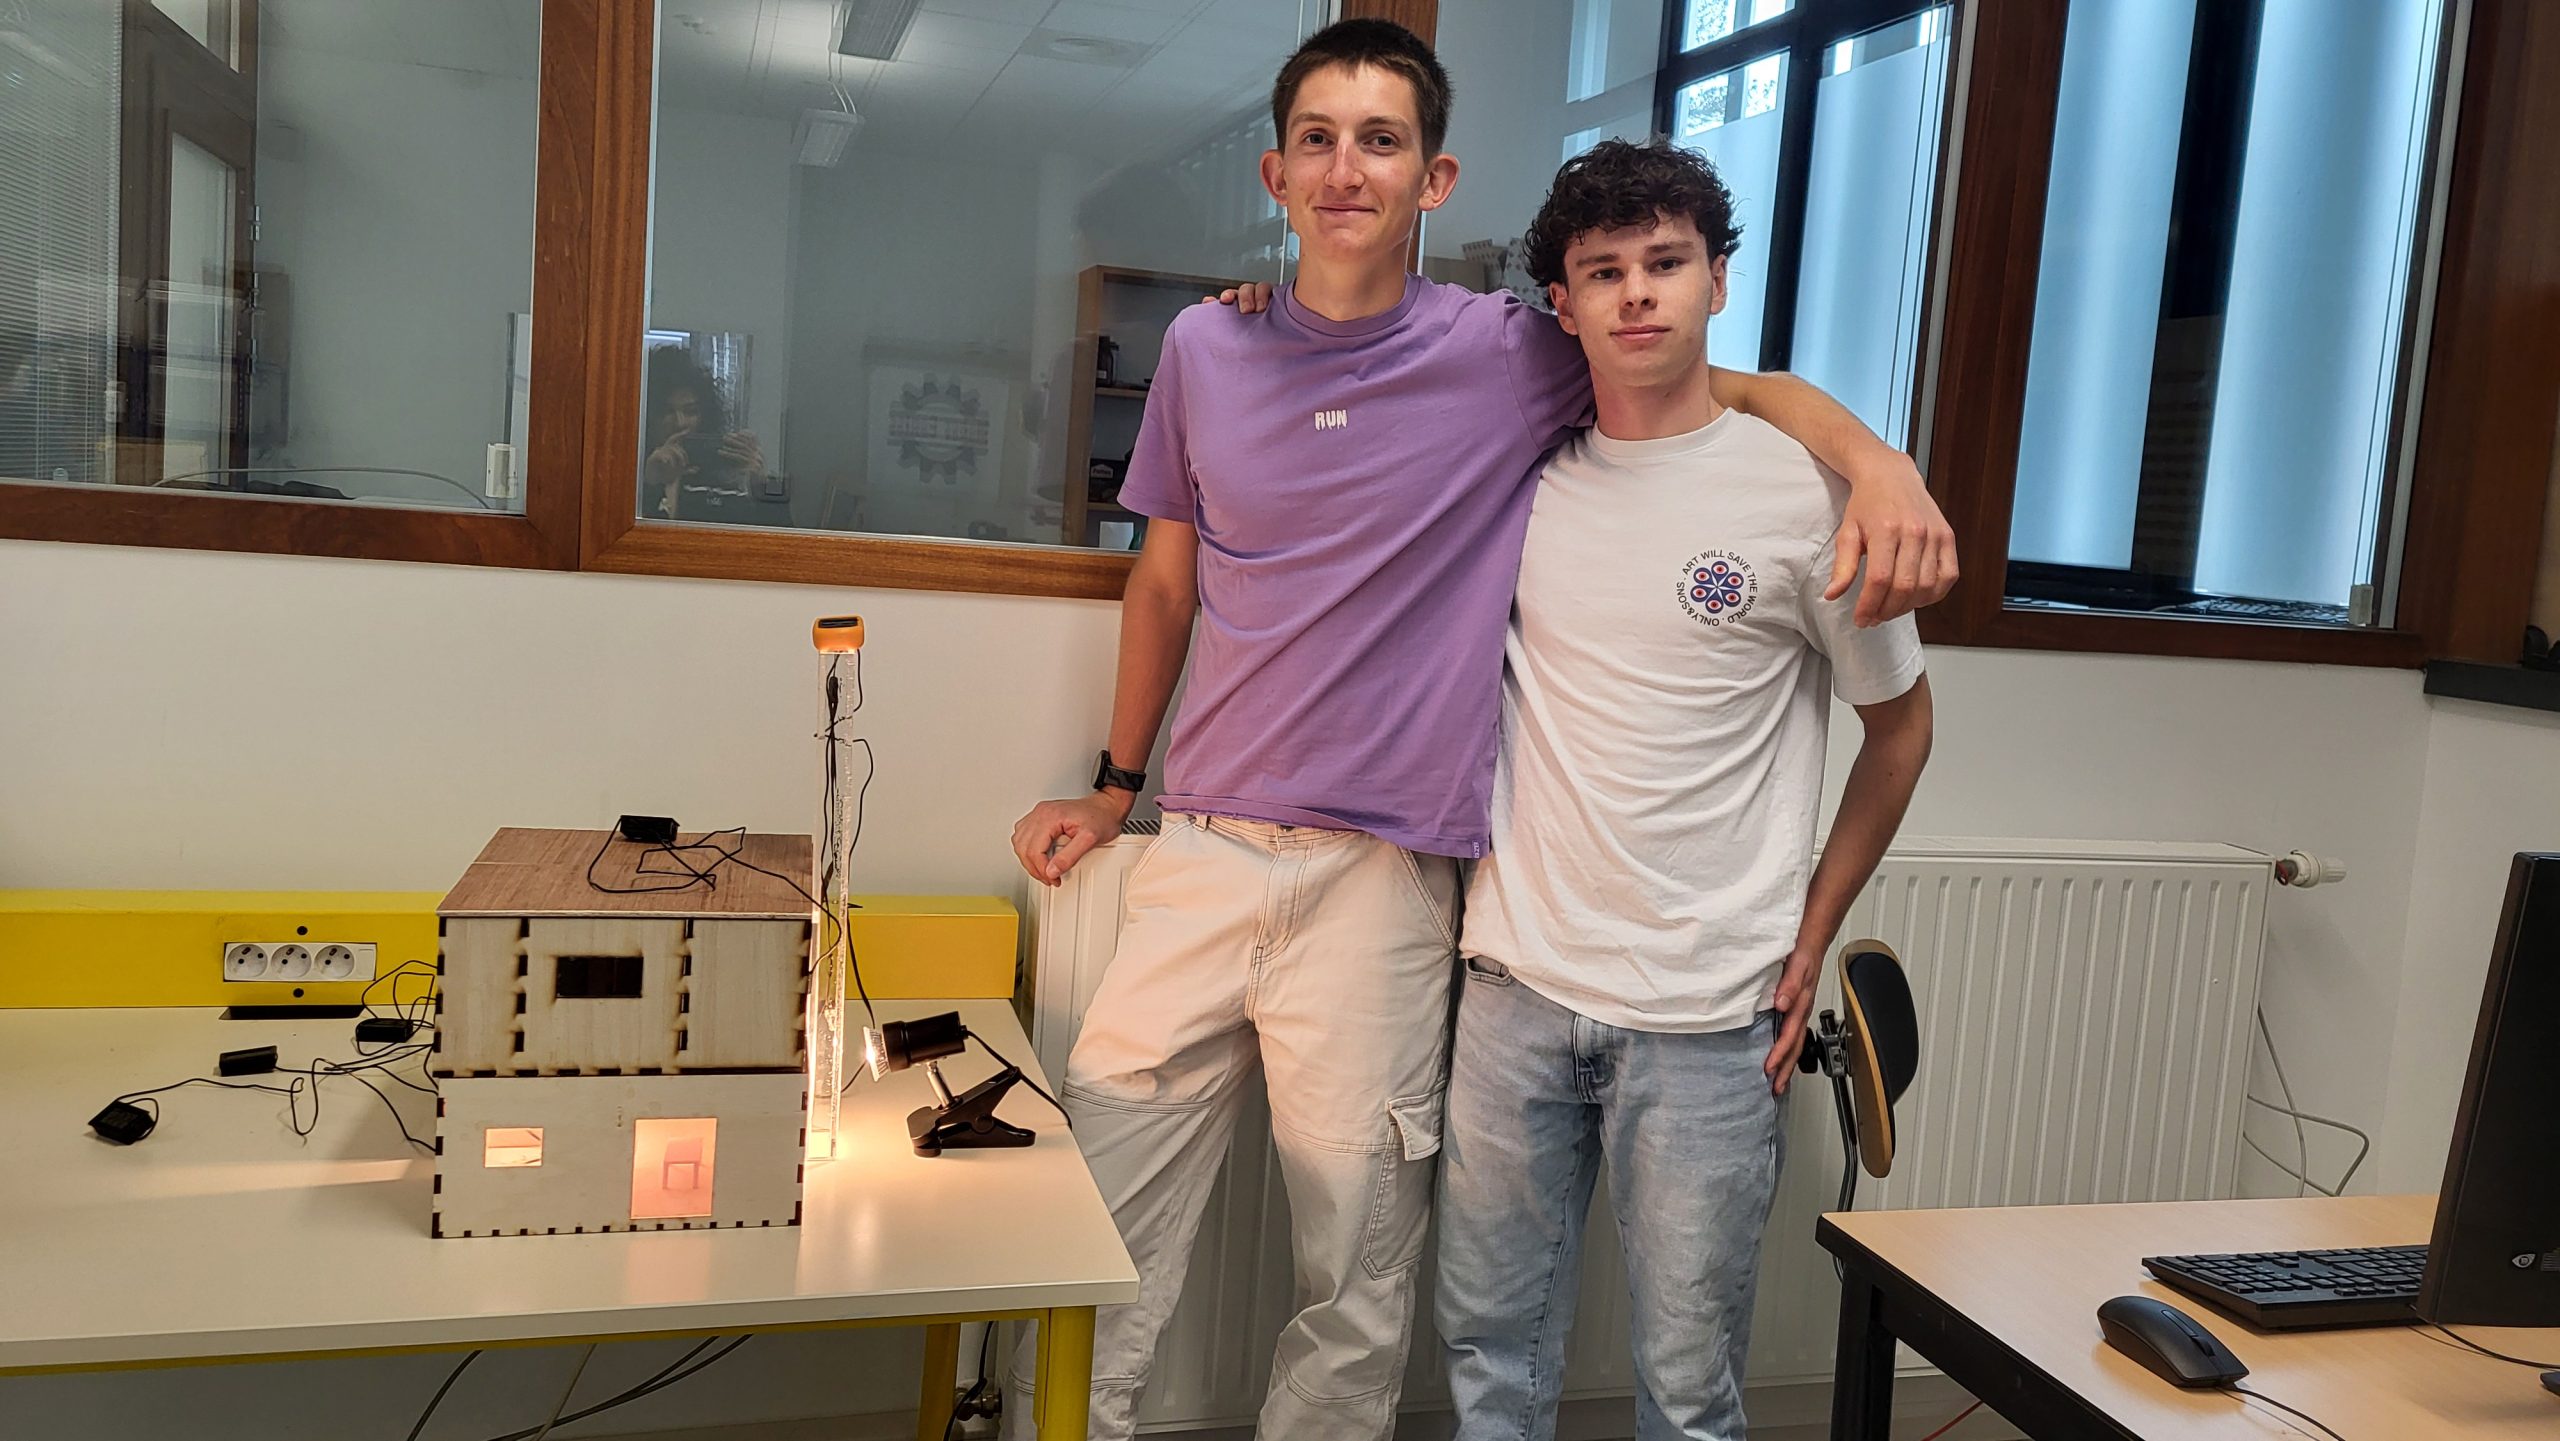
Le vrai enjeu se présente enfin: une belle maquette oui, mais est-elle fonctionnelle ? Pour cela quelques tests : nous utilisons une lampe afin de simuler la chaleur du soleil, que nous plaçons sur la cheminée. Puis nous plaçons quelques capteurs. Des thermomètres dans la cheminée, dans les différents étages de la maison et un dernier à l’extérieur. Ainsi nous pouvons comparer la température extérieure avec celle dans la maison et celle dans la cheminée . Enfin nous avons utilisé un anémomètre ( capteur de vitesse du vent) pour percevoir le flux sortant de la cheminée .

7 Les résultats

Les résultats obtenus ne sont pas forcément ceux attendu, nous aurions aimé percevoir d’avantage le flux d’air sortant de la cheminée. Tout de même nous avons observé que lorsque nous supprimions la source de lumière, la température du bas de la cheminée chutais mais celle dans le haut de la cheminée restais constante, voir elle augmentait légèrement. Cela témoigne de la convection (déplacement de gaz chaud) de l’air contenu dans la cheminée. Cette observation est donc une petite victoire.

Conclusion

Pour conclure sur ce projet, nous avons dû nous adapter aux petits imprévus qui font la beauté de la réussite. Nous avons travaillé sur différents aspects de la création d’une maquette : calcul, modélisation, réalisation, et ainsi touché du bout des doigts le métier d’ingénieur.

Nous remercions les professeurs qui nous ont accompagnés et qui nous ont apportés des réponses à nos questions et nos problèmes, Mme ARIDI, Mr ASWAD.

Priam et Augustin

3 étudiants de Polytech Angers concurrencent Météo France !

Bonjour à tous ! Nous sommes trois étudiant en deuxième année d’école d’ingénieur à Polytech Angers, Alexandre, Emile et Ethan. Durant les cinq derniers mois la lourde tâche de concevoir de A à Z une station météo nous a été confiée par notre tuteur Mr Bignon. Ce blog retrace toutes nos démarches et nos péripéties.

INTRODUCTION :

Le but de ce blog est de présenter une vue d’ensemble de notre projet, en présentant les différentes étapes et les quelques problèmes que nous avons rencontrés, sans trop rentrer dans les détails pour rendre la lecture et la compréhension de ce blog accessible à tous !

Étape 1 : Matériel utilisé et branchements

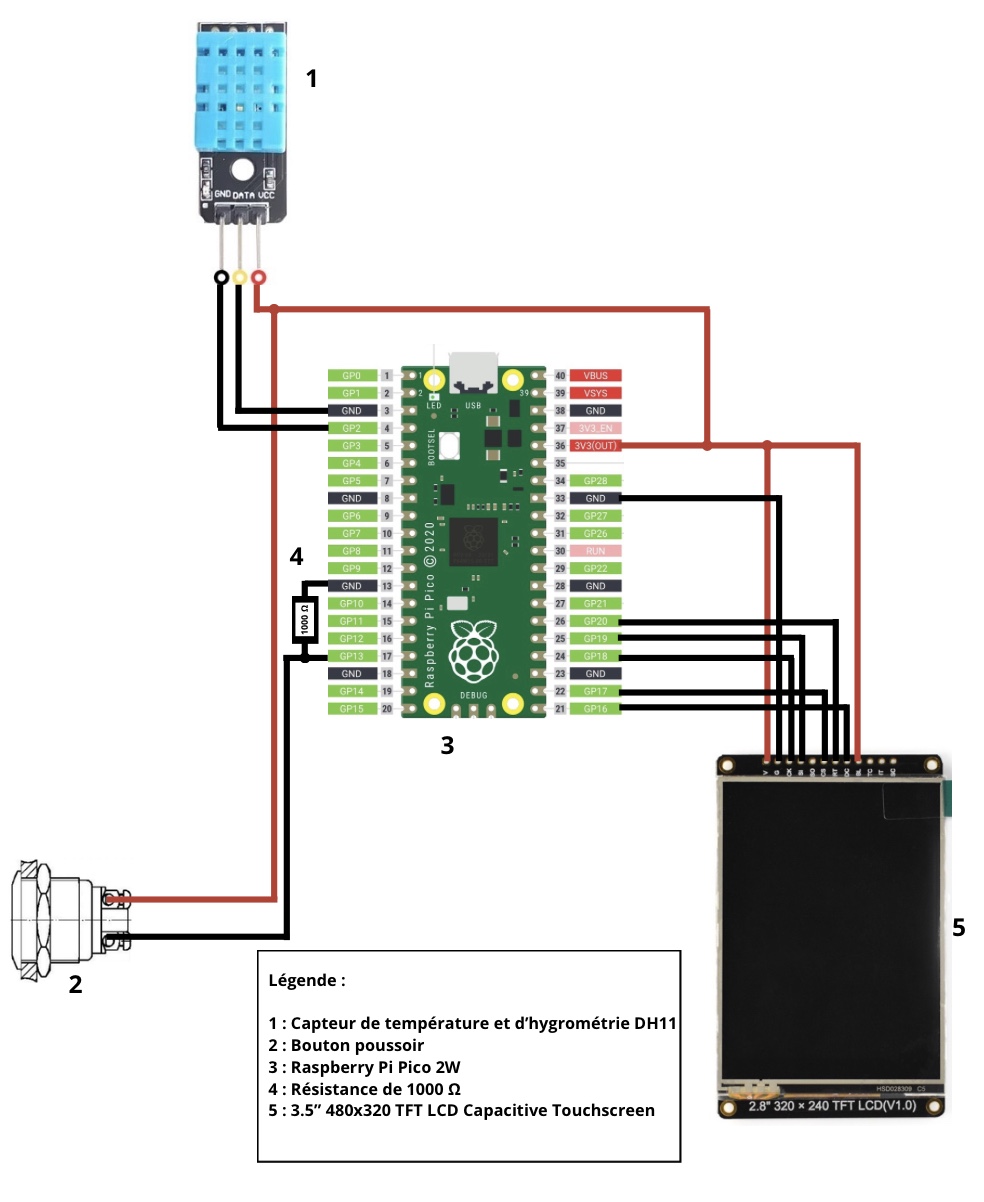
Pour commencer parlons du matériel utilisé, une certaine partie nous a directement été fournie par notre tuteur et pour le reste nous l’avons commandé au cours du projet. Voici la manière dont nous les avons connectés.

Schéma du matériel utilisé et des branchements entre les différents composants

On a conscience que ce schéma n’est pas simple a comprendre mais pas de panique nous allons l’analyser simplement.

Déjà on peut observer quelque chose d’intéressant, tous les composants sont reliés à la carte (3), en effet ici elle agit comme le véritable cerveau du projet, en traitant notamment les informations collectées par le capteur de température et d’humidité (1) tout en s’occupant de l’affichage de l’écran (5) et en surveillant l’activation du bouton poussoir (2). Sur le schéma les câbles rouges représentent les câbles d’alimentation, ils sont tous reliés au même port sur la carte (3V3 OUT) qui est la source de la tension transmise aux composants. Les câbles reliés au ports GND représentent la connexion entre les composants et la masse. Enfin, le plus important, les câbles reliés au ports verts (ex : GP10), sont les câbles qui s’occupent de faire transiter les informations entre la carte et les différents composants.

Étape 2 : La collecte des données

Après avoir rendu l’écran opérationnel, nous nous sommes attaqués à la récupération des données. Pour ce qui est de l’intégration des capteurs, ça n’a pas été simple, en effet, chaque modèle possède ses propres contraintes (nombre de broches, résistances parfois nécessaires, fréquence de mesure), ce qui nous a obligés à adapter notre code en conséquence. Ensuite, il a fallu collecter les prévision, pour cela nous nous sommes tournés vers les données météo présentent en ligne, nous avons comparé plusieurs API1 avant de retenir OpenWeatherMap, qui offre un large choix d’informations dans un format JSON2 facile à exploiter en MicroPython, tout en restant gratuit. Pour transmettre les informations récoltées par l’API à la carte, elle se connecte au Wi-Fi via un partage de connexion smartphone, puis interroge l’API avec une clé d’accès pour récupérer les prévisions selon la langue et la localisation souhaitées.

Désormais vous comprenez dans les grandes lignes le fonctionnement de la station météo, les liens entre le différents composants et la manière dont nous collectons les données. Nous pouvons donc nous attaquer à la partie la plus intéressante et difficile, le fonctionnement de l’écran !

Étape 3 : Le fonctionnement de l’écran

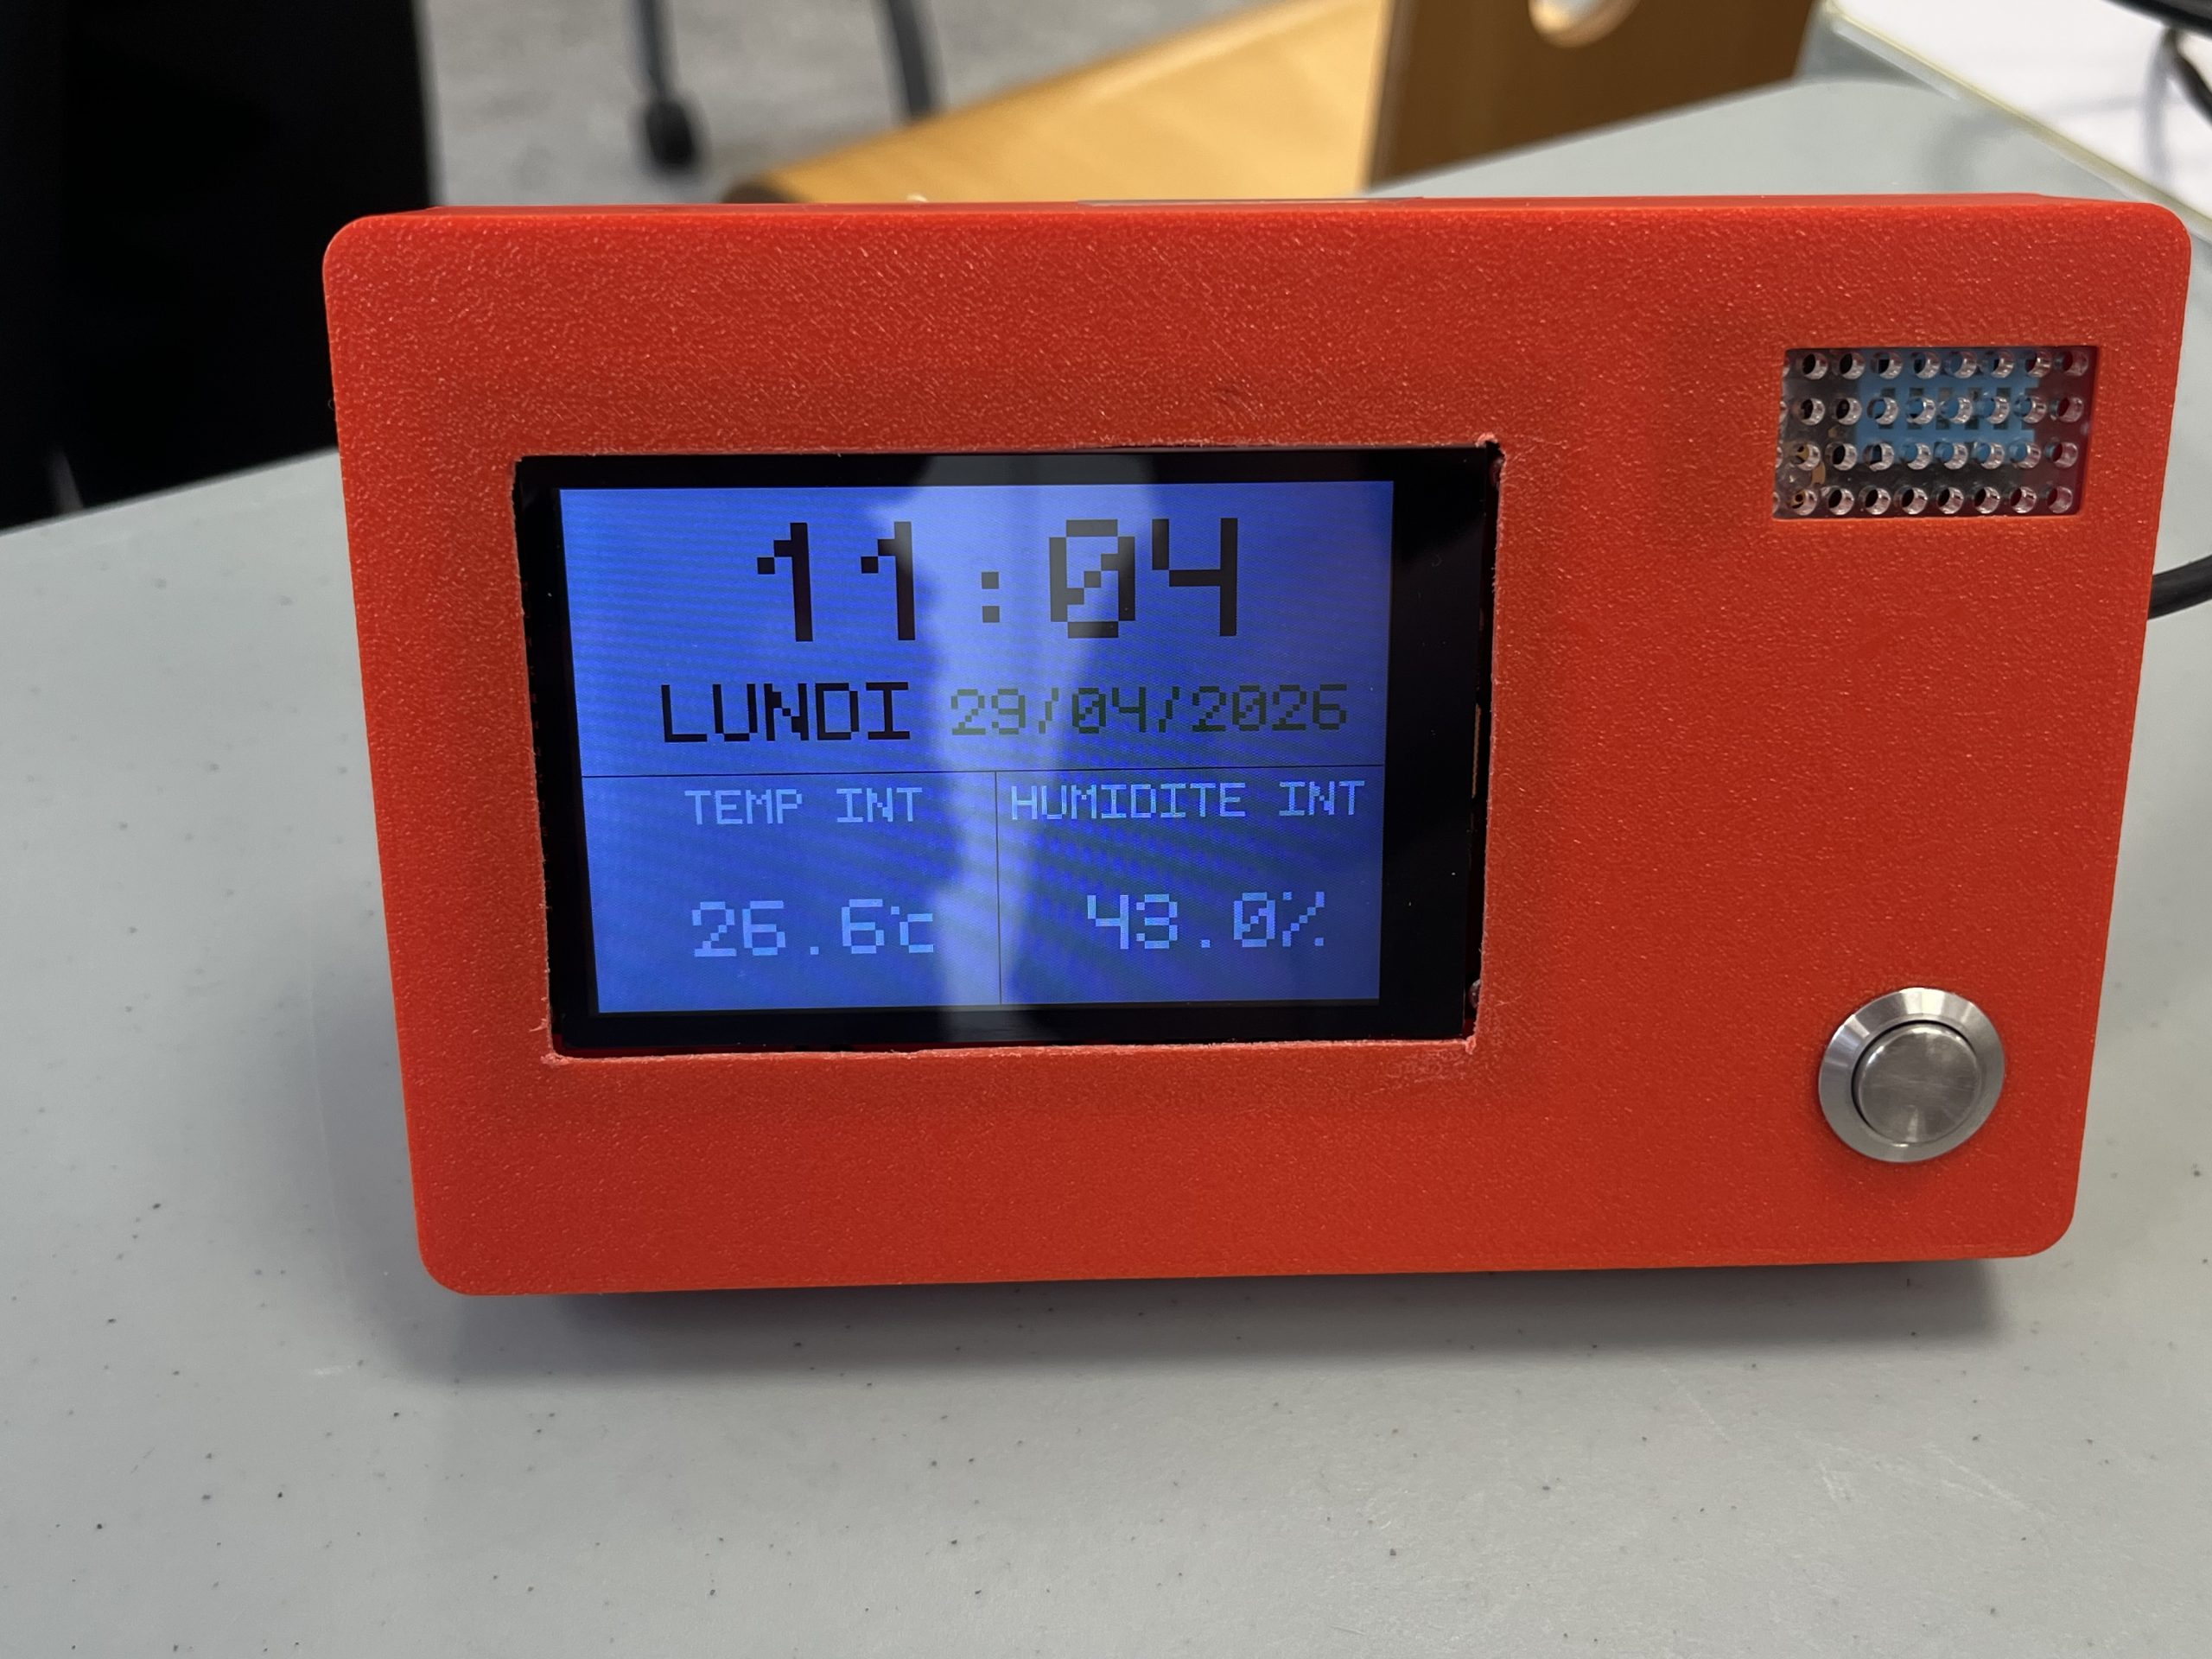
Pour gérer l’affichage nous avons choisi de faire quatre écrans pour y compiler toutes le données récoltées. Nous pouvons changer d’écran à l’aide d’un appui sur le bouton poussoir et les différents écran sur présentés et décrits ce dessous !

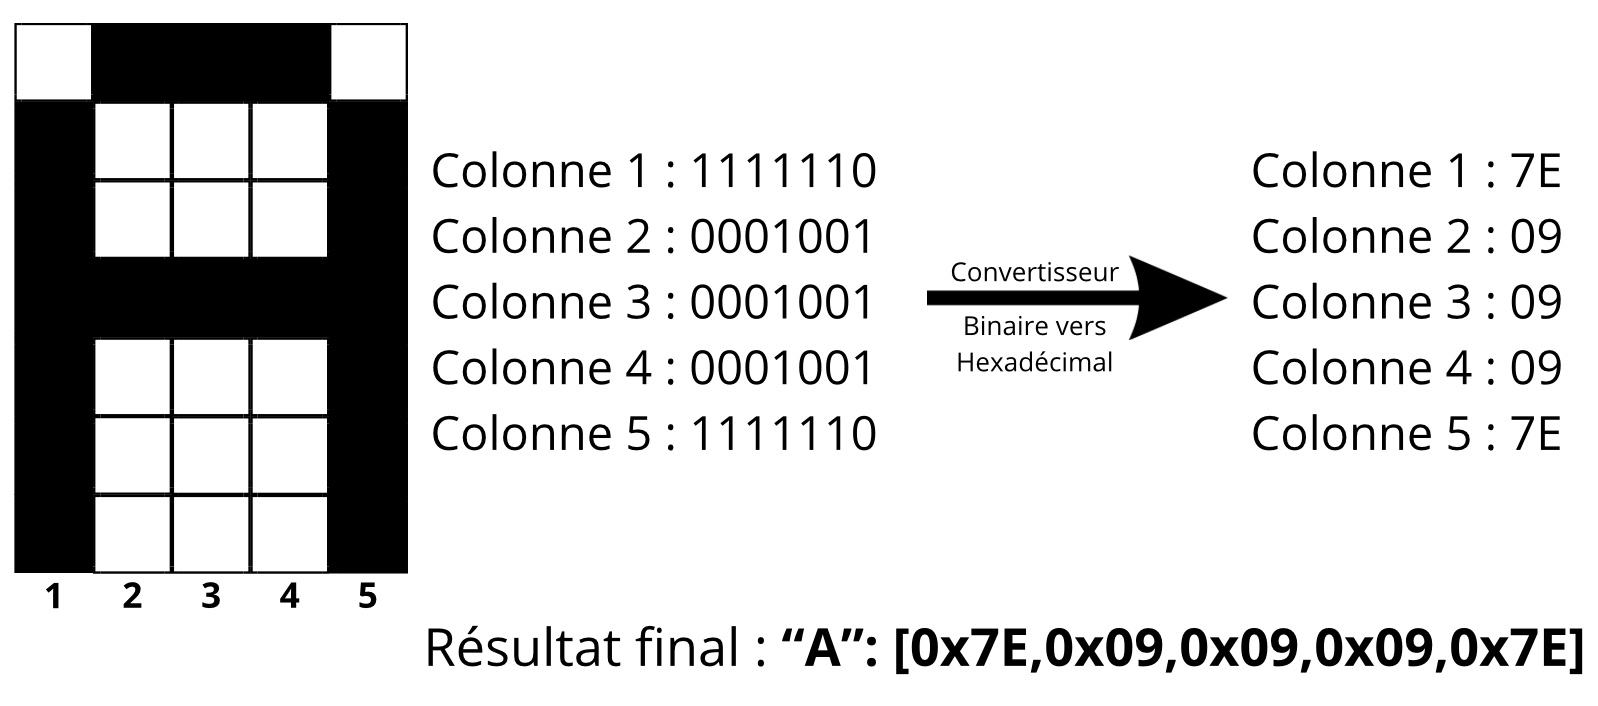
Dans un premier temps, nous avons dû designer tous les caractères que nous souhaitions afficher sur l’écran. La démarche utilisée pour ça à été de dessiner les caractères sur des feuilles petits carreaux sur un format 5×7 carreaux et ensuite nous avons attribué à chaque carreau une valeur, 1 si le carreau est coloré et 0 si il est vide. Nous avons reporté la suite de sept chiffres de chaque colonne puis nous les avons convertis en hexadécimal, pour que l’écran puisse comprendre l’information transmise, à l’aide d’un convertisseur binaire vers hexadécimal.

Exemple de création d’un caractère : ici la lettre “A”

Ensuite nous nous sommes attaqués aux différentes icônes de météo, pour se faire nous avons assemblé plusieurs caractères afin de faire apparaitre un dessin (exemple : le nuage est au format 3×2 caractères).

Enfin après avoir créé tous les composants visuels et récolté toutes les données nécessaires nous sommes passés à la création des différents écrans, présentée ci-dessous:

  • Le premier écran présente une vue d’ensemble des données récoltées par le capteur intérieur ainsi que l’heure et la date.
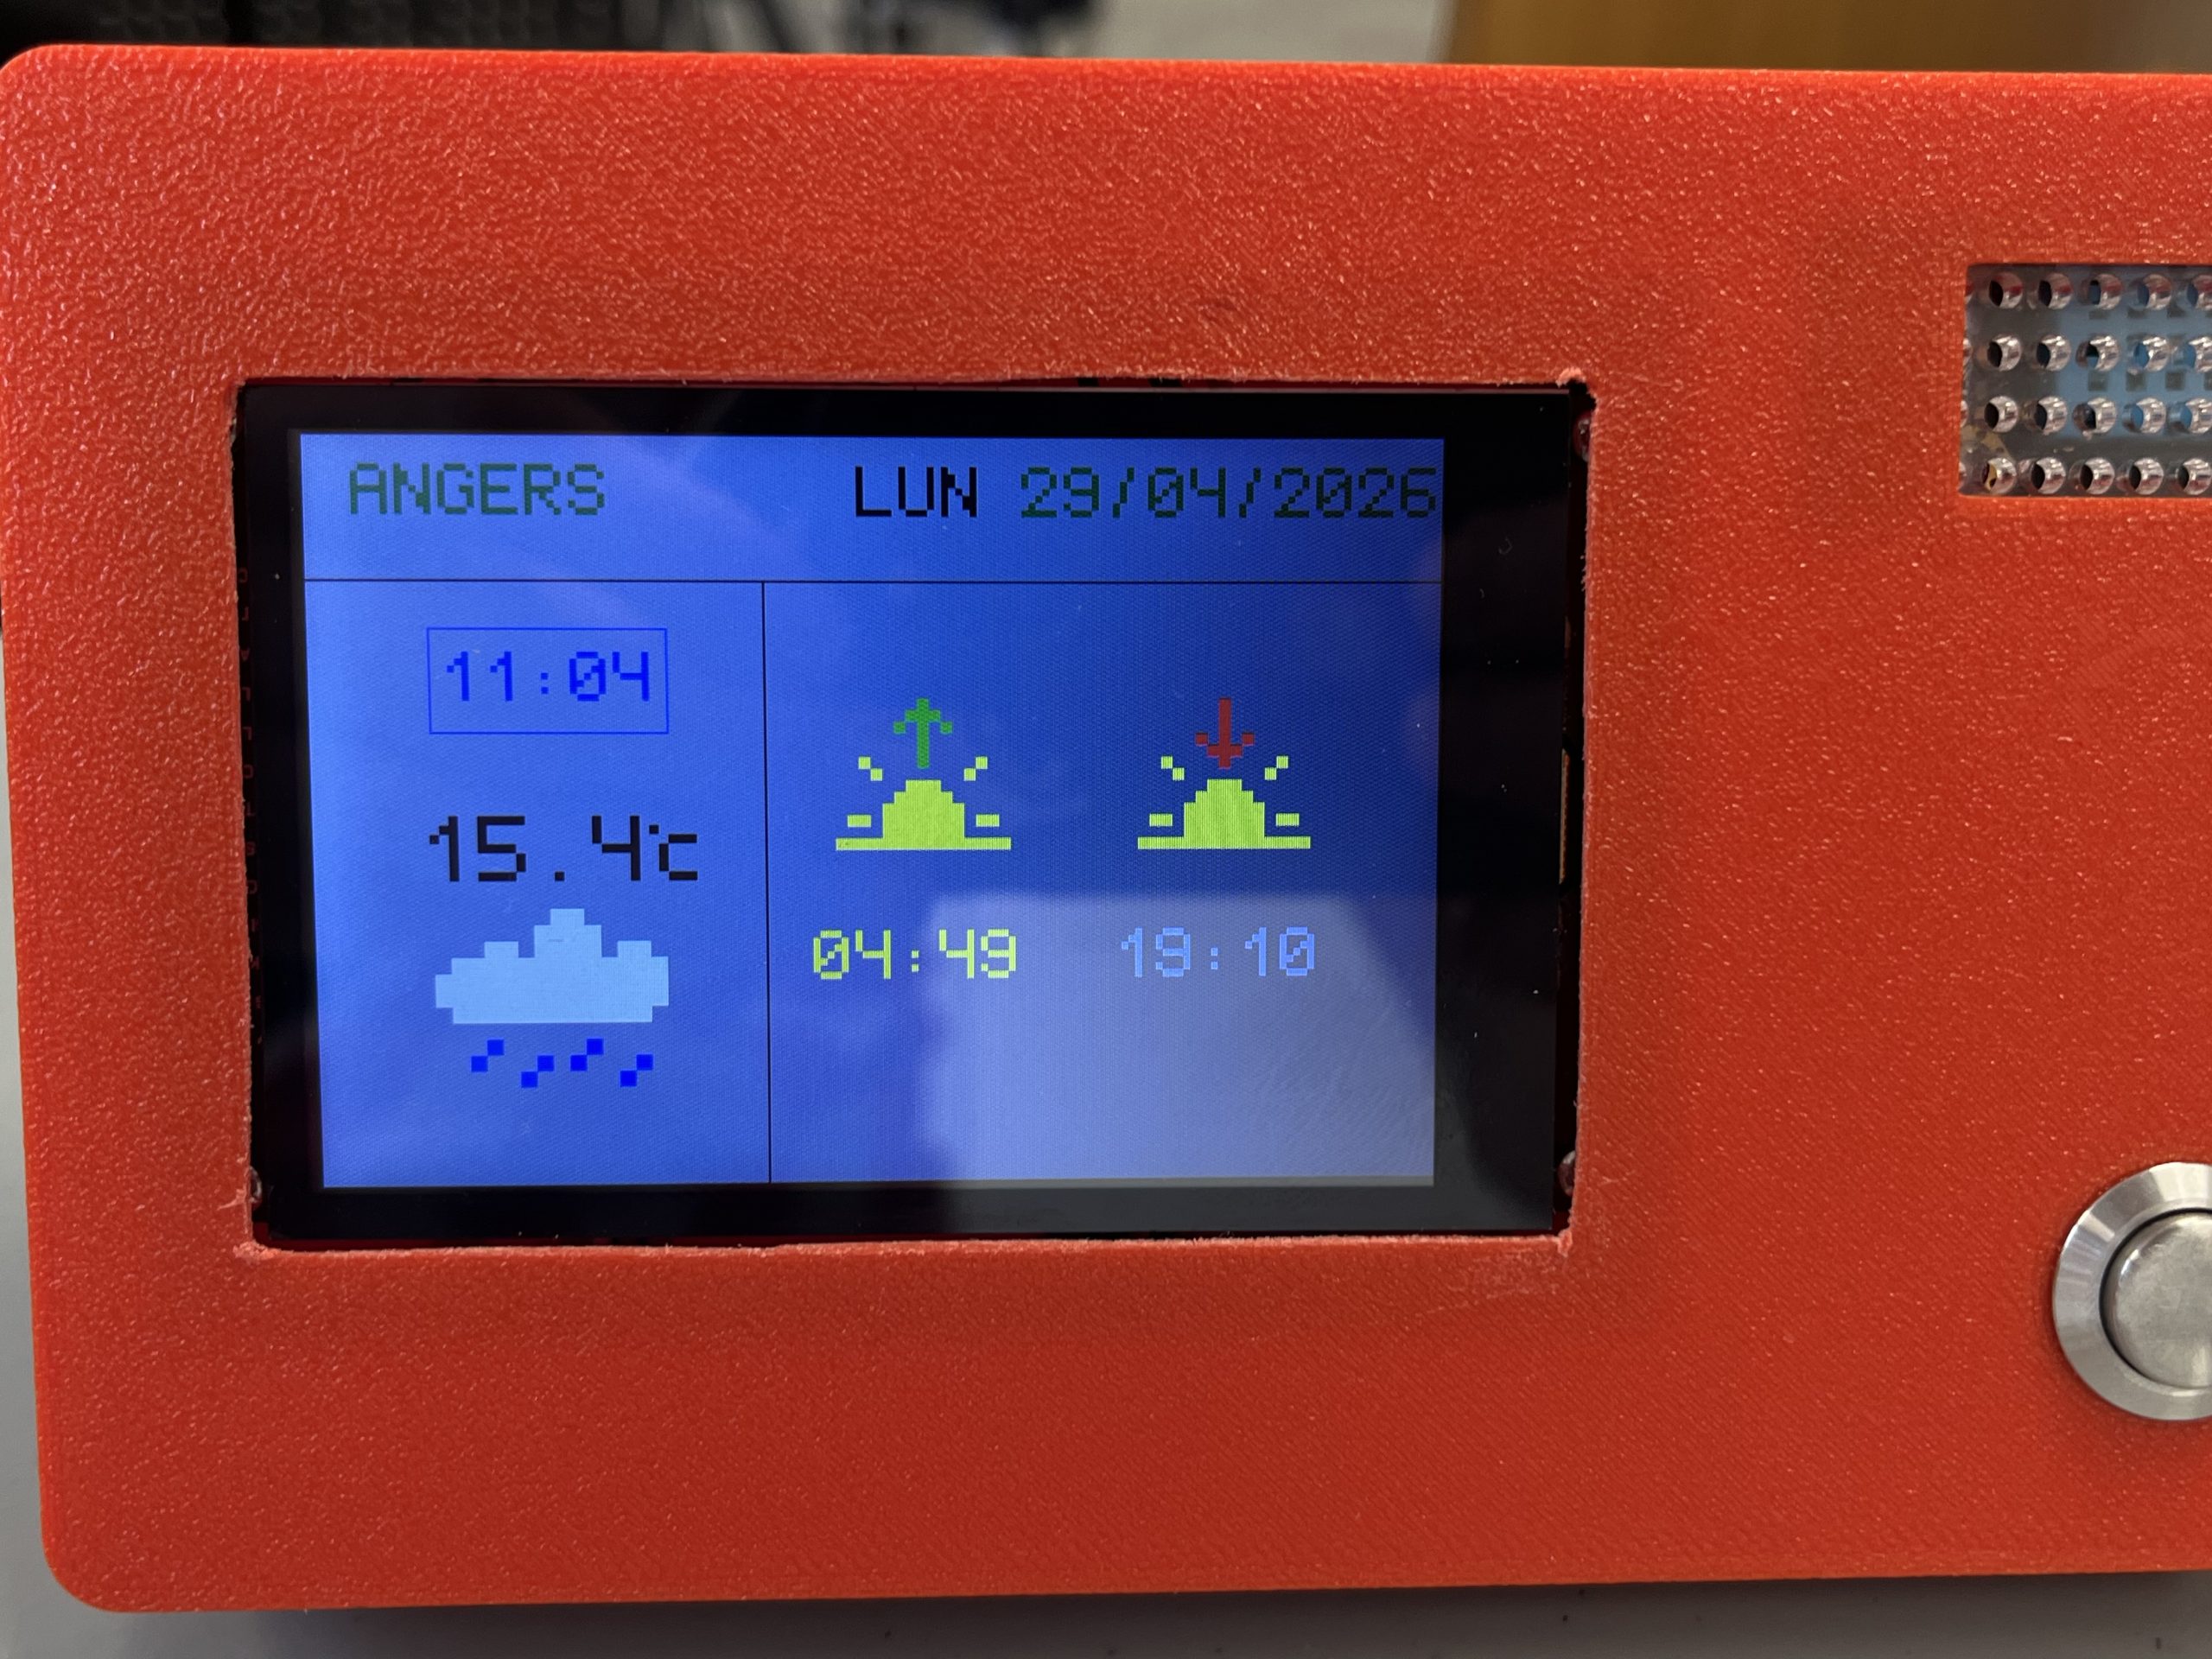
  • Le deuxième écran nous donne la température extérieure actuelle et une icône représentant la météo de la journée, ainsi que l’heure du lever et du coucher du soleil.
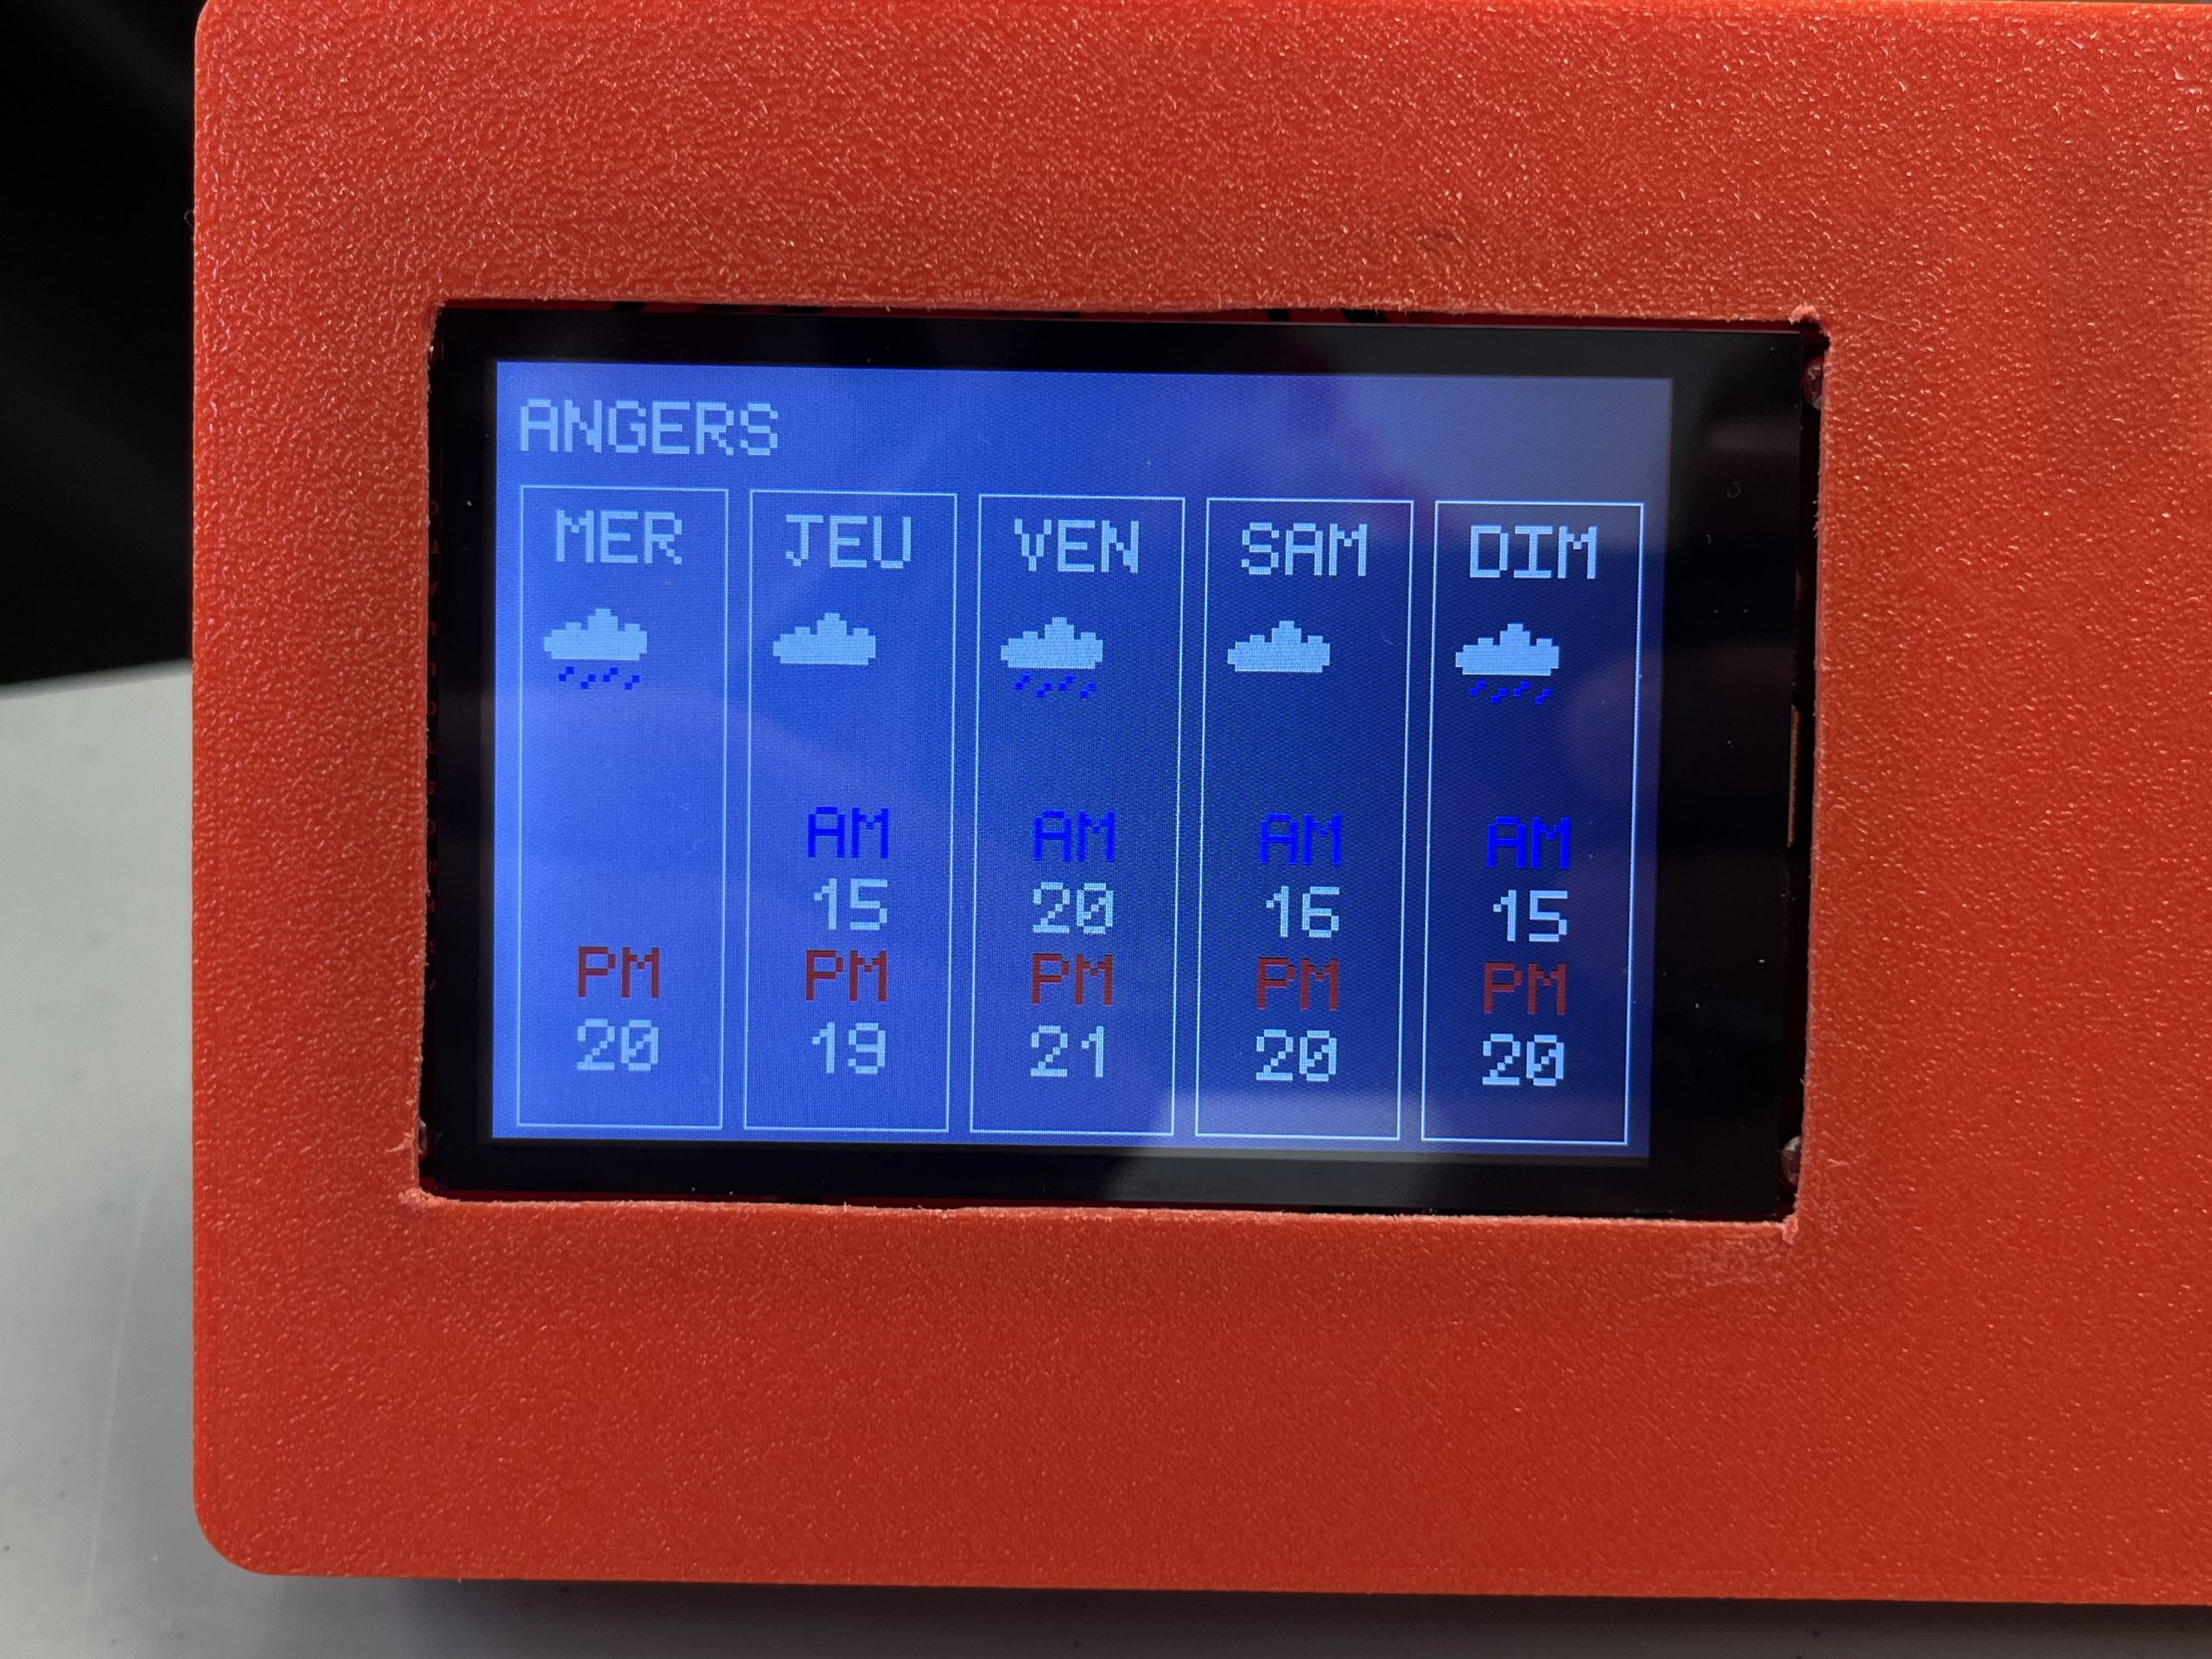
  • Le troisième écran affiche les prévision sur les jours à venir en donnant à chaque fois la température du matin et de l’après midi.
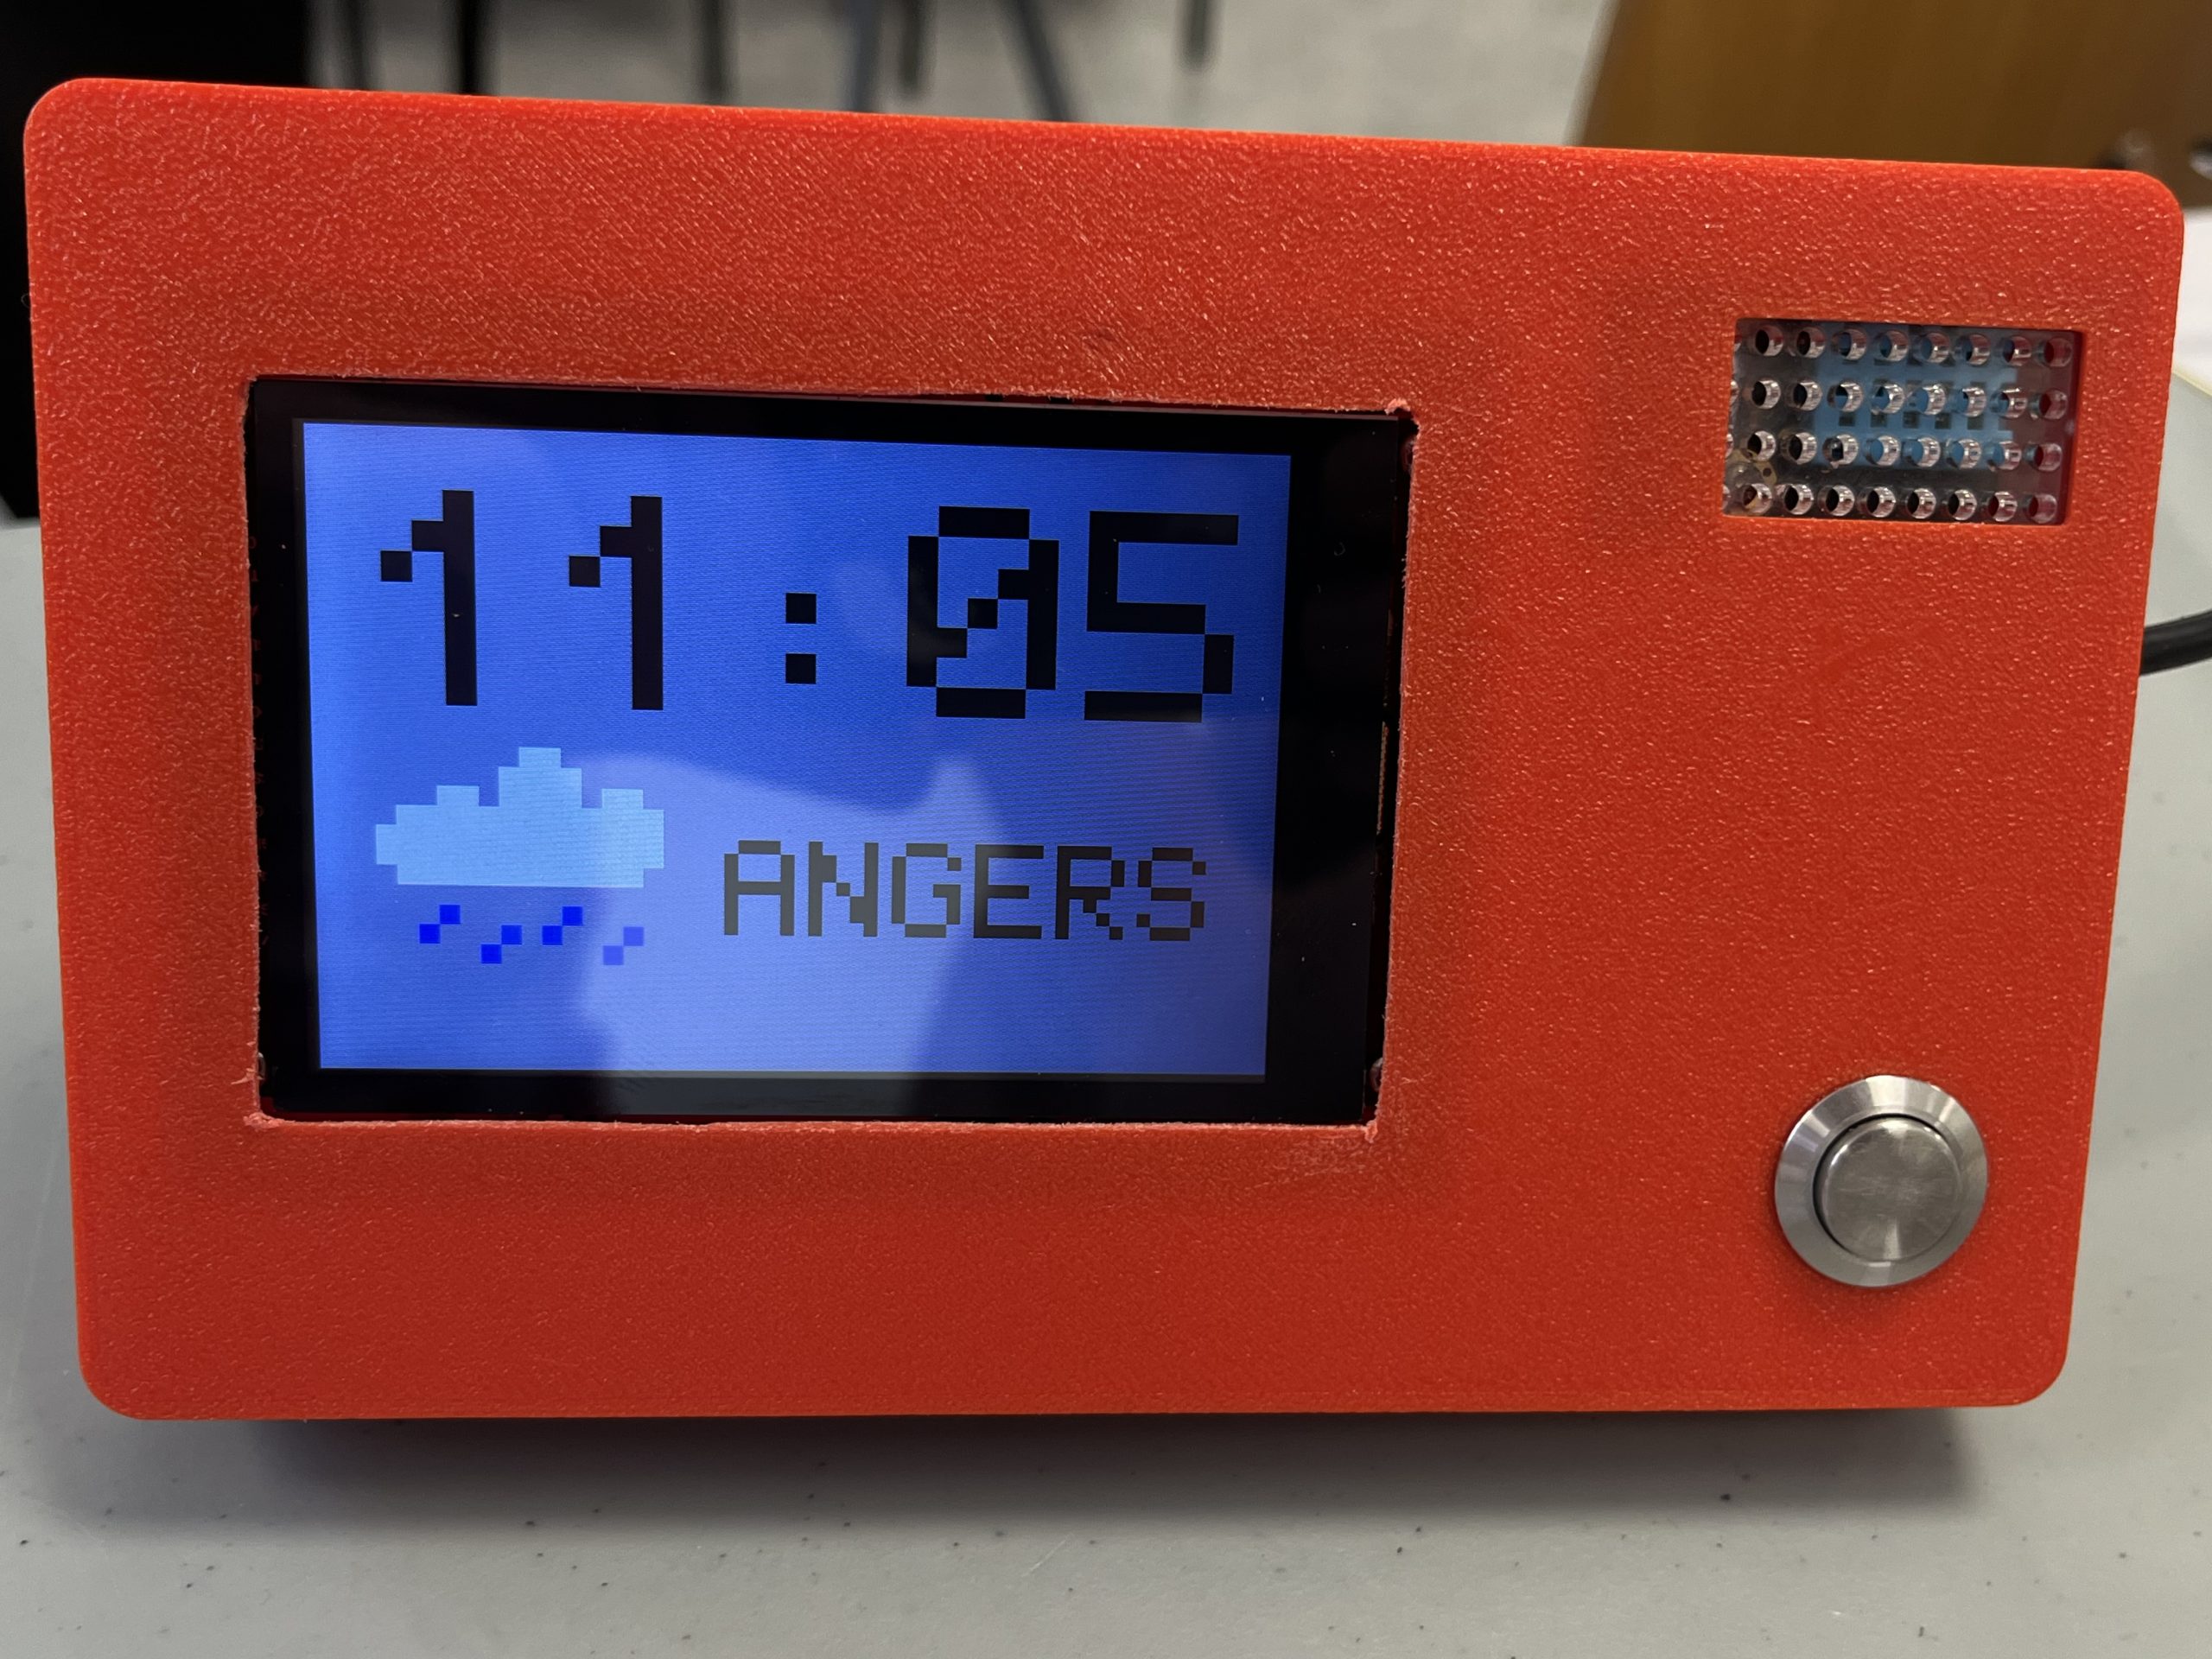
  • Le quatrième écran a été réfléchi pour être un écran de “veille” permettant de visualiser rapidement les informations importantes, notamment l’heure et la météo globale de la journée.

Pour passer d’un écran à l’autre, il suffit d’un simple appui sur le bouton poussoir !

Étape 4 : La modélisation du boitier

Enfin, après avoir fini toute la partie intérieur de la station météo, il est temps de passer à l’habillage de l’ensemble, la modélisation du boitier ! Pour effectuer la modélisation, nous avons utilisé le logiciel de CAO3 SOLIDWORKS 2025.

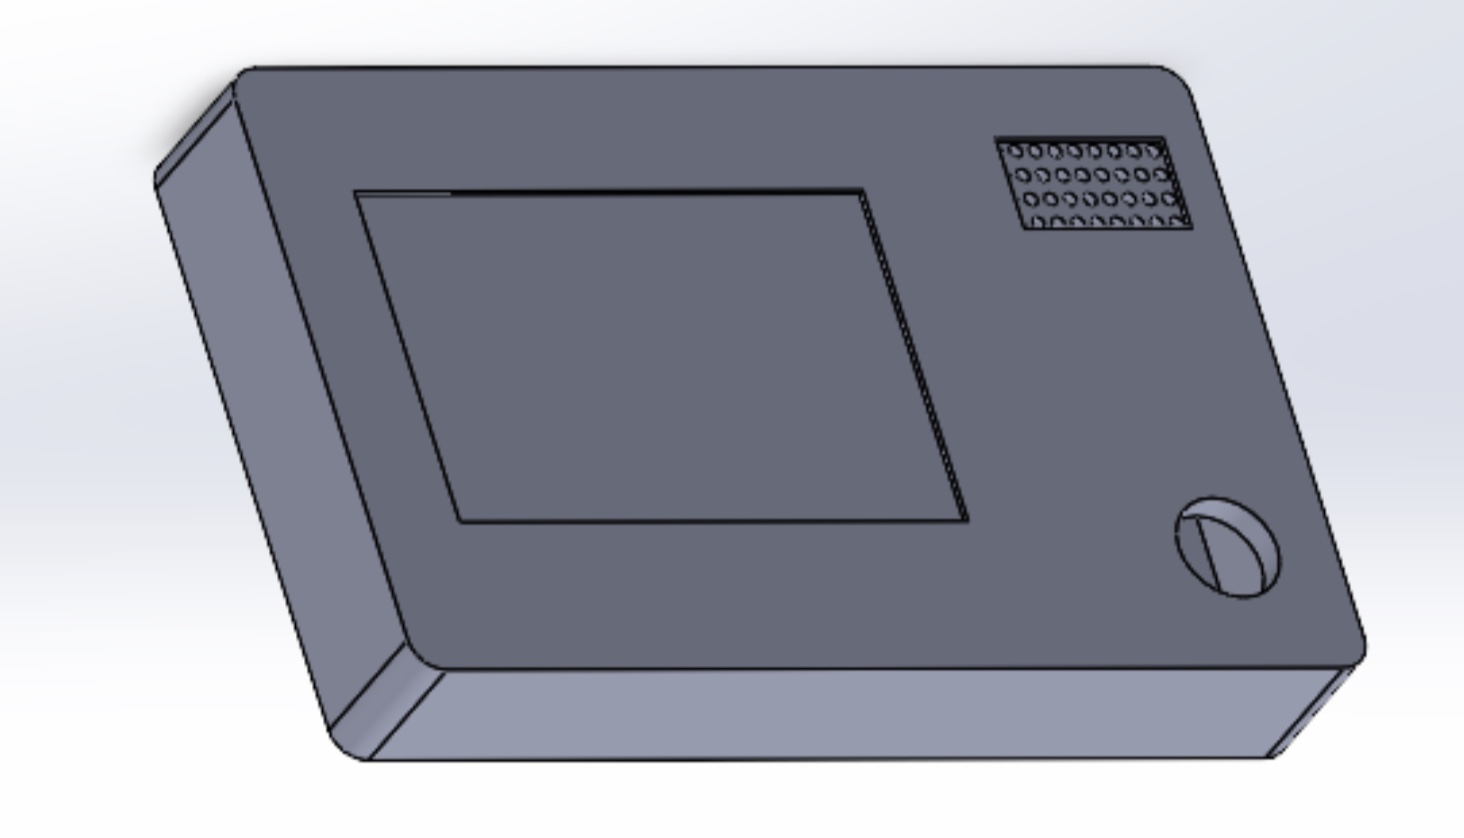
Pour commencer nous avons réalisé des croquis afin de nous mettre d’accord sur le design. Nous avons choisi de nous imposer deux contraintes principales : rendre le boitier compact pour que le boîtier ne paraisse pas surdimensionné face à l’écran, et esthétique. Une fois le design trouvé, nous avons modélisé un boîtier en deux parties distinctes, fixées ensemble par des inserts et des vis pour garantir une bonne solidité. Pour ce qui est du positionnement de la station météo nous avons choisi de placer une béquille sur le couvercle pour pouvoir l’incliner mais garantir une bonne stabilité.

La conception a aussi dû tenir compte de contraintes techniques : le capteur de température intérieure devait être isolé des autres composants pour ne pas être perturbé par leur chaleur, des modules sur mesure ont donc été créés pour maintenir l’écran et le capteur en place tout en laissant passer les câbles. Des fixations intégrées permettent d’y accrocher les fils avec des colliers de serrage, évitant tout problème au moment de fermer le couvercle. Pour protéger le capteur tout en le laissant respirer, une pièce en plexiglas perforée a été découpée au laser.

Capture d’écran du boitier dans SOLIDWORKS 2025

Le chemin n’a pas été sans embûches : le premier couvercle ne laissait pas suffisamment de place pour le câble d’alimentation, ce qui nous a contraints à en concevoir un second, offrant un espace sous l’écran pour y glisser la carte. Au final, malgré le temps supplémentaire que cela nous a pris, nous sommes parvenus à obtenir dans les temps un couvercle qui permettait d’accueillir tous nos composants.

Étape 5 : Assemblage

Enfin après avoir fini toutes les différentes parties, nous sommes passés à l’assemblage. Cela constitue en étape clé dans un projet, car s’il est mal exécuté il peut ruiner tous les efforts fournis.

Nous avons donc minutieusement ressoudé les composants à l’aide d’un fer à souder et fixé les composants aux emplacements prévus dans le boitier. Enfin, nous avons assemblé les deux parties du boîtier avec les inserts et les vis, puis collé la béquille à l’arrière du couvercle.

CONCLUSION :

Finallement, ce projet de station météo a été une expérience très enrichissante pour nous trois. Pendant ces cinq mois, nous avons découvert et utilisé plusieurs domaines comme la programmation, l’électronique ou encore la modélisation 3D. Même si nous avons rencontré quelques difficultés au cours du projet, elles nous ont permis d’apprendre à trouver des solutions et à mieux travailler en équipe.

Nous sommes aujourd’hui fiers du résultat obtenu : une station météo fonctionnelle, entièrement conçue par nos soins, capable d’afficher des informations météo en temps réel sur plusieurs écrans.

Écrit par Alexandre LE MEUR, Emile HAUTTEMENT et Ethan RONDEAU

LEXIQUE:

  1. API : Une API (application programming interface ou « interface de programmation d’application ») est une interface logicielle qui permet de « connecter » un logiciel ou un service à un autre logiciel ou service afin d’échanger des données et des fonctionnalités ↩︎
  2. Le JavaScript Object Notation (JSON) est un format standard utilisé pour représenter des données structurées de façon semblable aux objets Javascript. ↩︎
  3. CAO : L’acronyme CAD pour Computer Aided Design ou CAO pour Conception Assistée par Ordinateur, désigne l’ensemble des logiciels informatiques de conception 3D conçus pour aider à la création, la modification, l’analyse ou l’optimisation d’un design. ↩︎