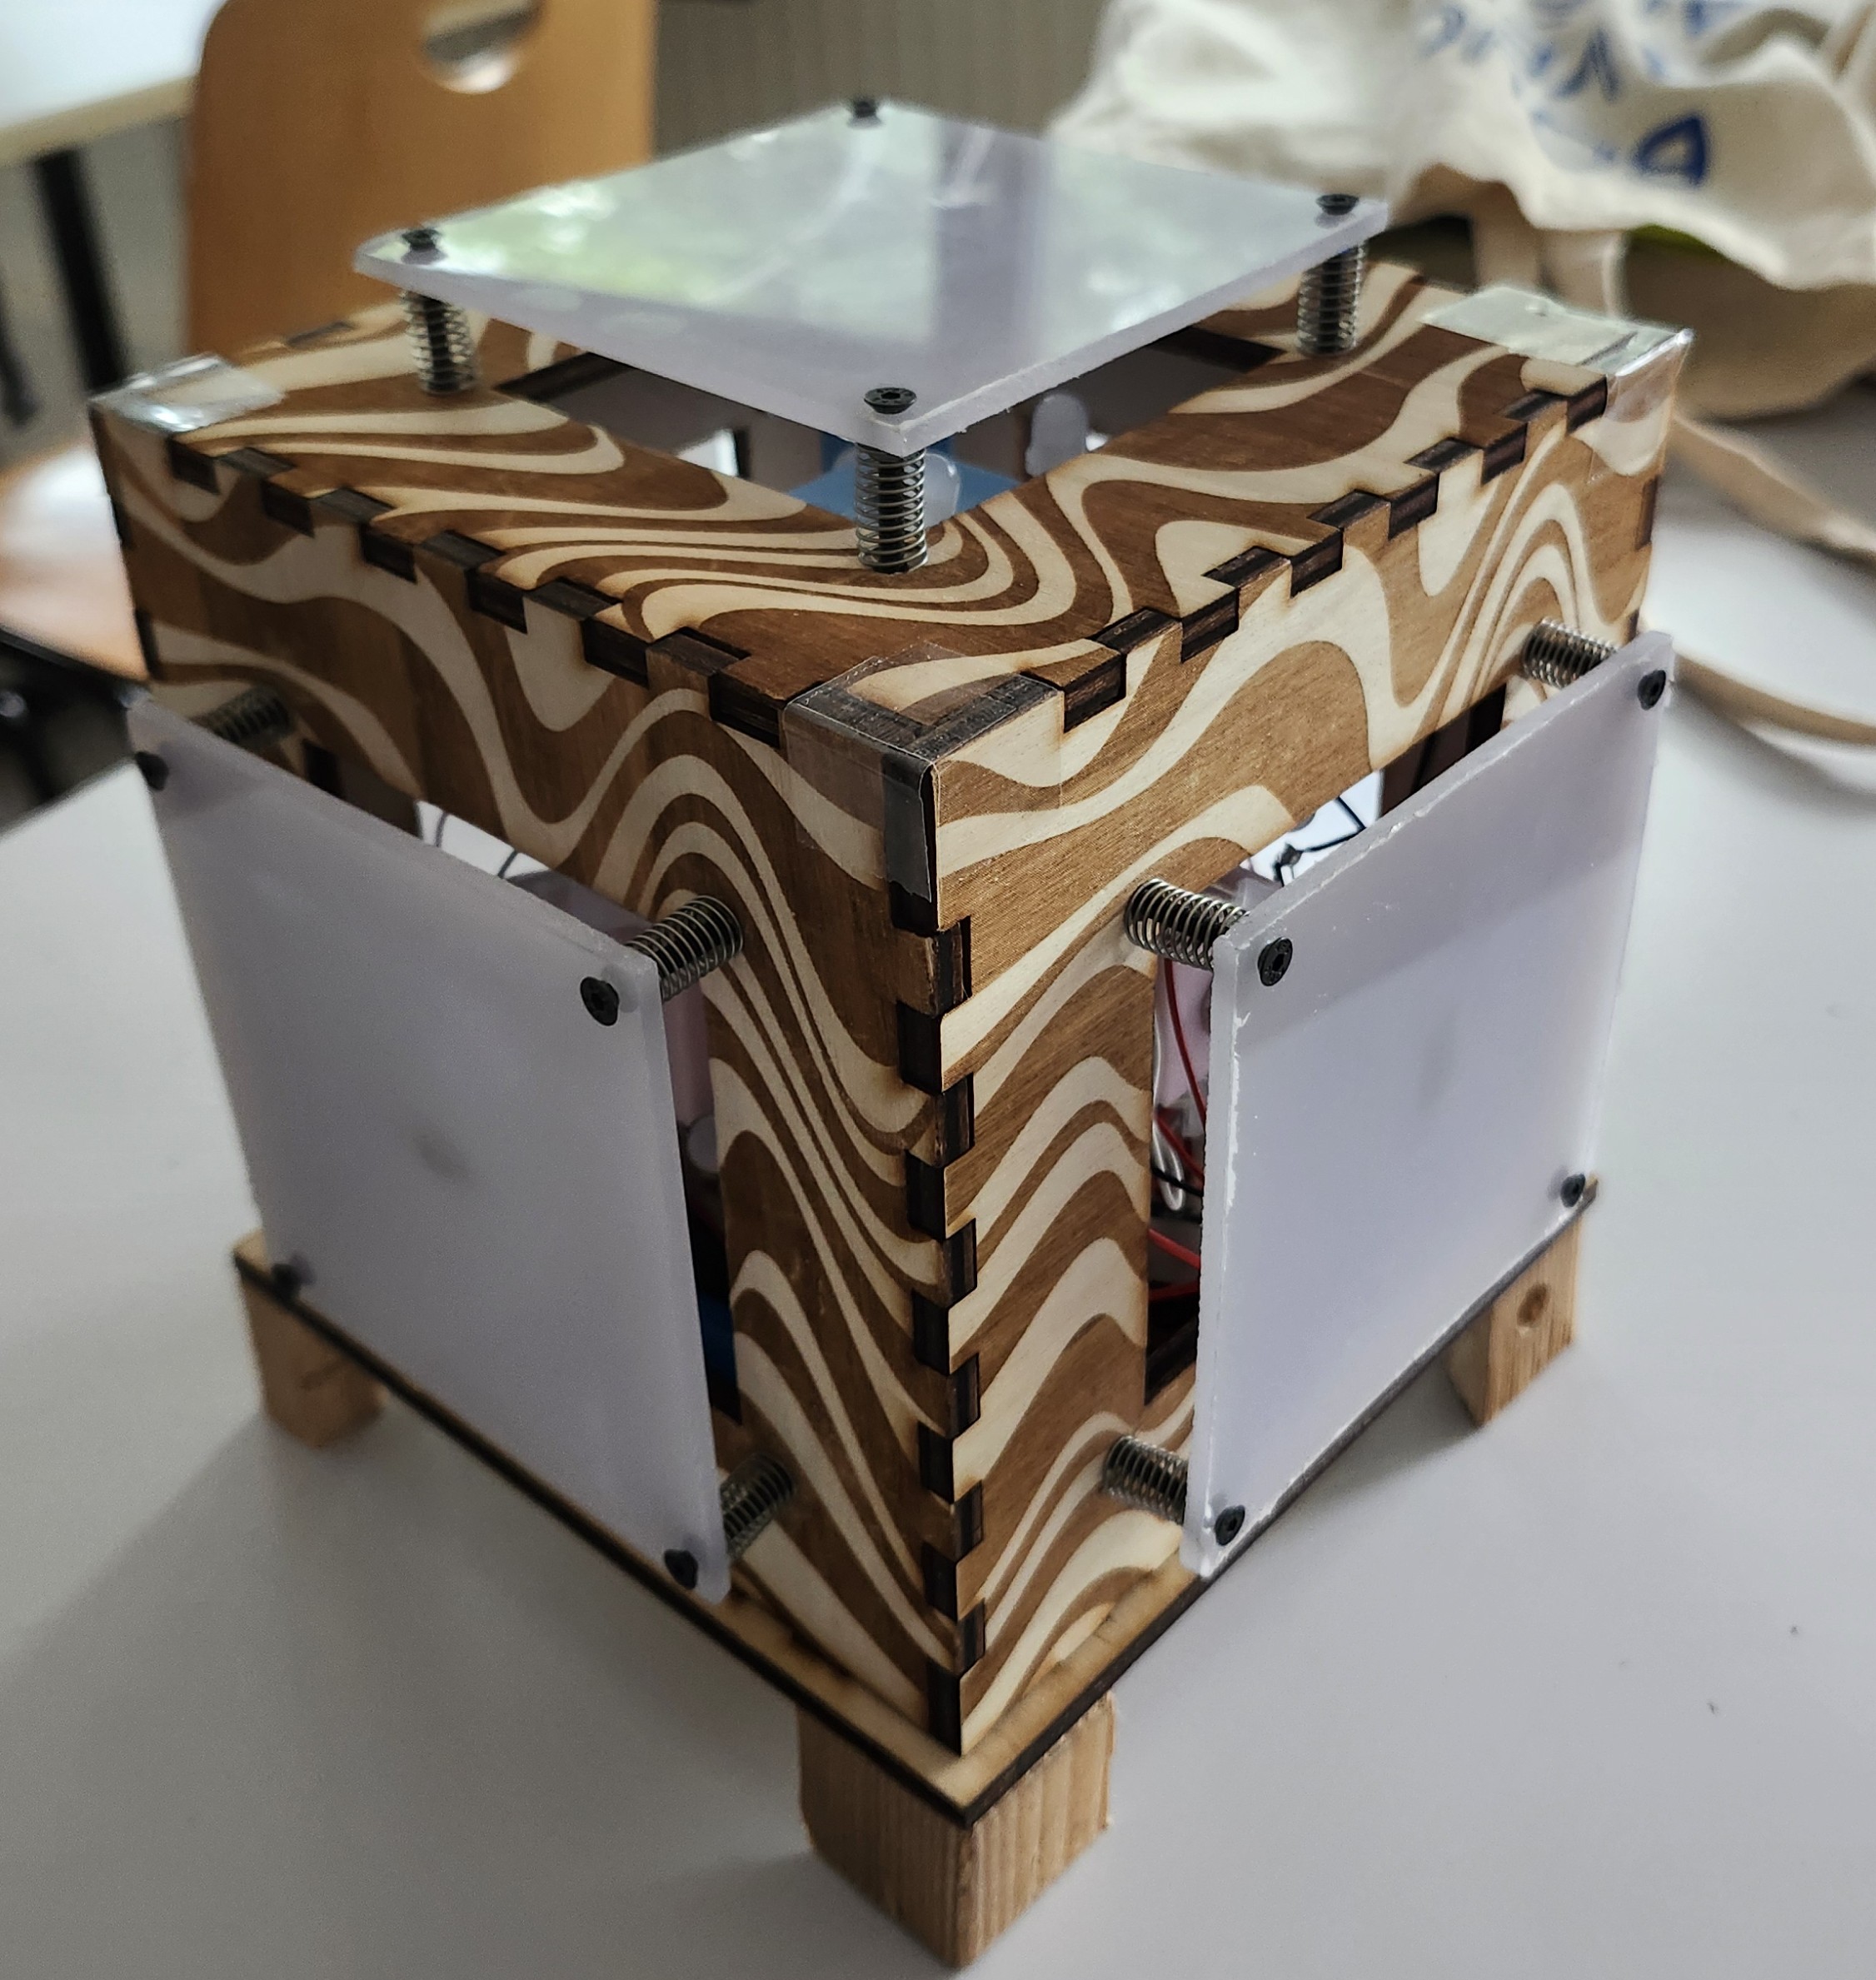
Nous sommes Nathan JAGUENEAU et Nathan NOËL, étudiants en deuxième année de cycle préparatoire (PEIP 2A) à Polytech Angers. Dans le cadre de notre formation, nous avons eu 100 heures pour réaliser un projet technique de A à Z. Pour nous, il a été question de réinventer le jeu des années 70 : le Simon.
Plutôt que de simplement copier l’original, nous avons décidé de briser la barrière de la 2D pour créer une version cubique et interactive. Voici le récit de notre aventure, entre lignes de code, fumée de soudure et modélisation 3D.
Le Concept
L’idée était simple mais ambitieuse : transformer un jeu statique en une expérience 3D immersive. Au lieu d’avoir toutes les couleurs sur une seule face, notre Simon est un cube où le joueur doit manipuler l’objet pour suivre la séquence lumineuse.
Les objectifs du cahier des charges
Liberté de design: Créer un objet esthétique et ergonomique.
Complexité accrue : Obliger le joueur à se déplacer ou à bouger le cube pour interagir avec les 5 faces actives.
Maintenabilité : Concevoir un système facilement démontable pour accéder à l’électronique.
Le cœur du projet : Électronique et Code
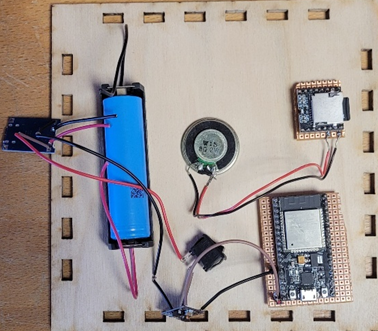
Sous sa structure en bois, notre cube cache un véritable concentré de technologie:
Le Cerveau (ESP32) : Ce microcontrôleur gère toute la logique du jeu, de la génération de séquences aléatoires à la lecture de l’état des boutons.
L’Affichage (NeoPixel) : Nous avons utilisé 5 chaînes de 4 LEDs adressables chacune, permettant des animations colorées et une luminosité réglable.
L’Interface : Des boutons poussoirs reliés à des plaques de plexiglas montées sur ressorts pour un ressenti “arcade”.
L’Autonomie : Le cube est totalement portable grâce à une batterie interne rechargeable via un module USB-C.
Représentation des différents composants électroniques principaux
Un aperçu de l’algorithme
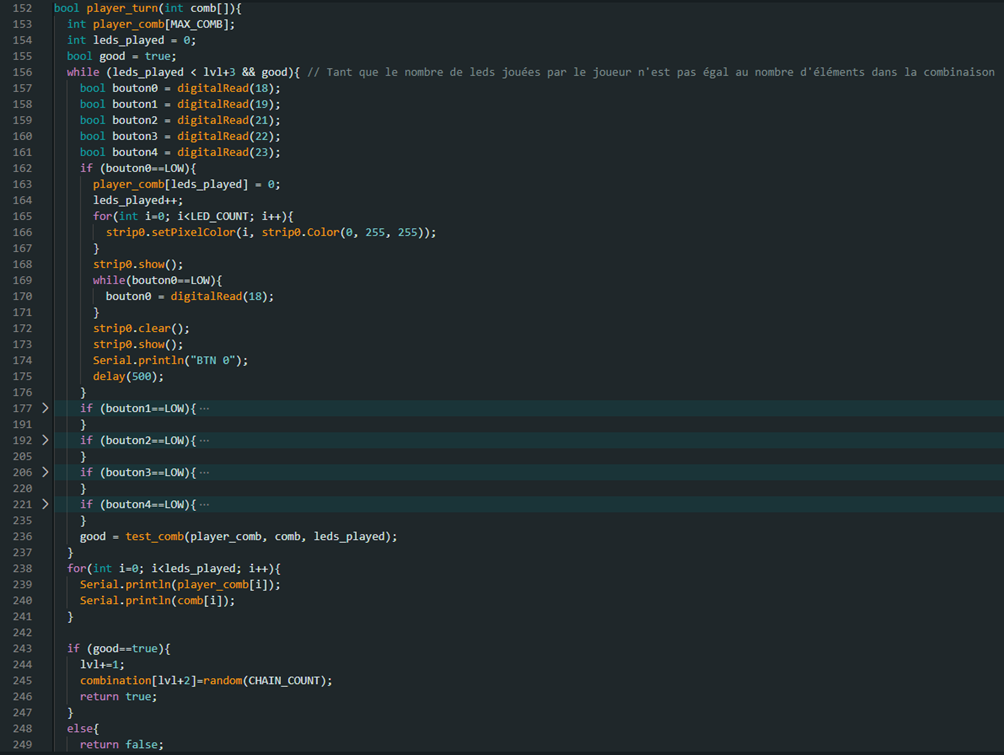
Nous avons développé le code sous Arduino IDE. La structure repose sur une boucle principale qui surveille l’appui sur un bouton pour lancer la partie, puis alterne entre la phase d’affichage de la combinaison et la vérification des réponses du joueur.
Code utilisé pour représenter le tour du jour
Design et CAO : Une structure sur mesure
Pour que tout ce matériel tienne en place, nous avons dû maîtriser deux outils essentiels :
OnShape : Faute d’accès à SolidWorks, nous avons découvert ce site internet pour modéliser une structure intérieure complexe et reproduire notre structure au complet. Cette pièce centrale supporte l’électronique et assure la fixation des boutons.
Découpe Laser : Le boîtier extérieur en bois a été conçu via des patrons précis, puis gravé avec des motifs esthétiques pour donner envie de s’y intéresser.
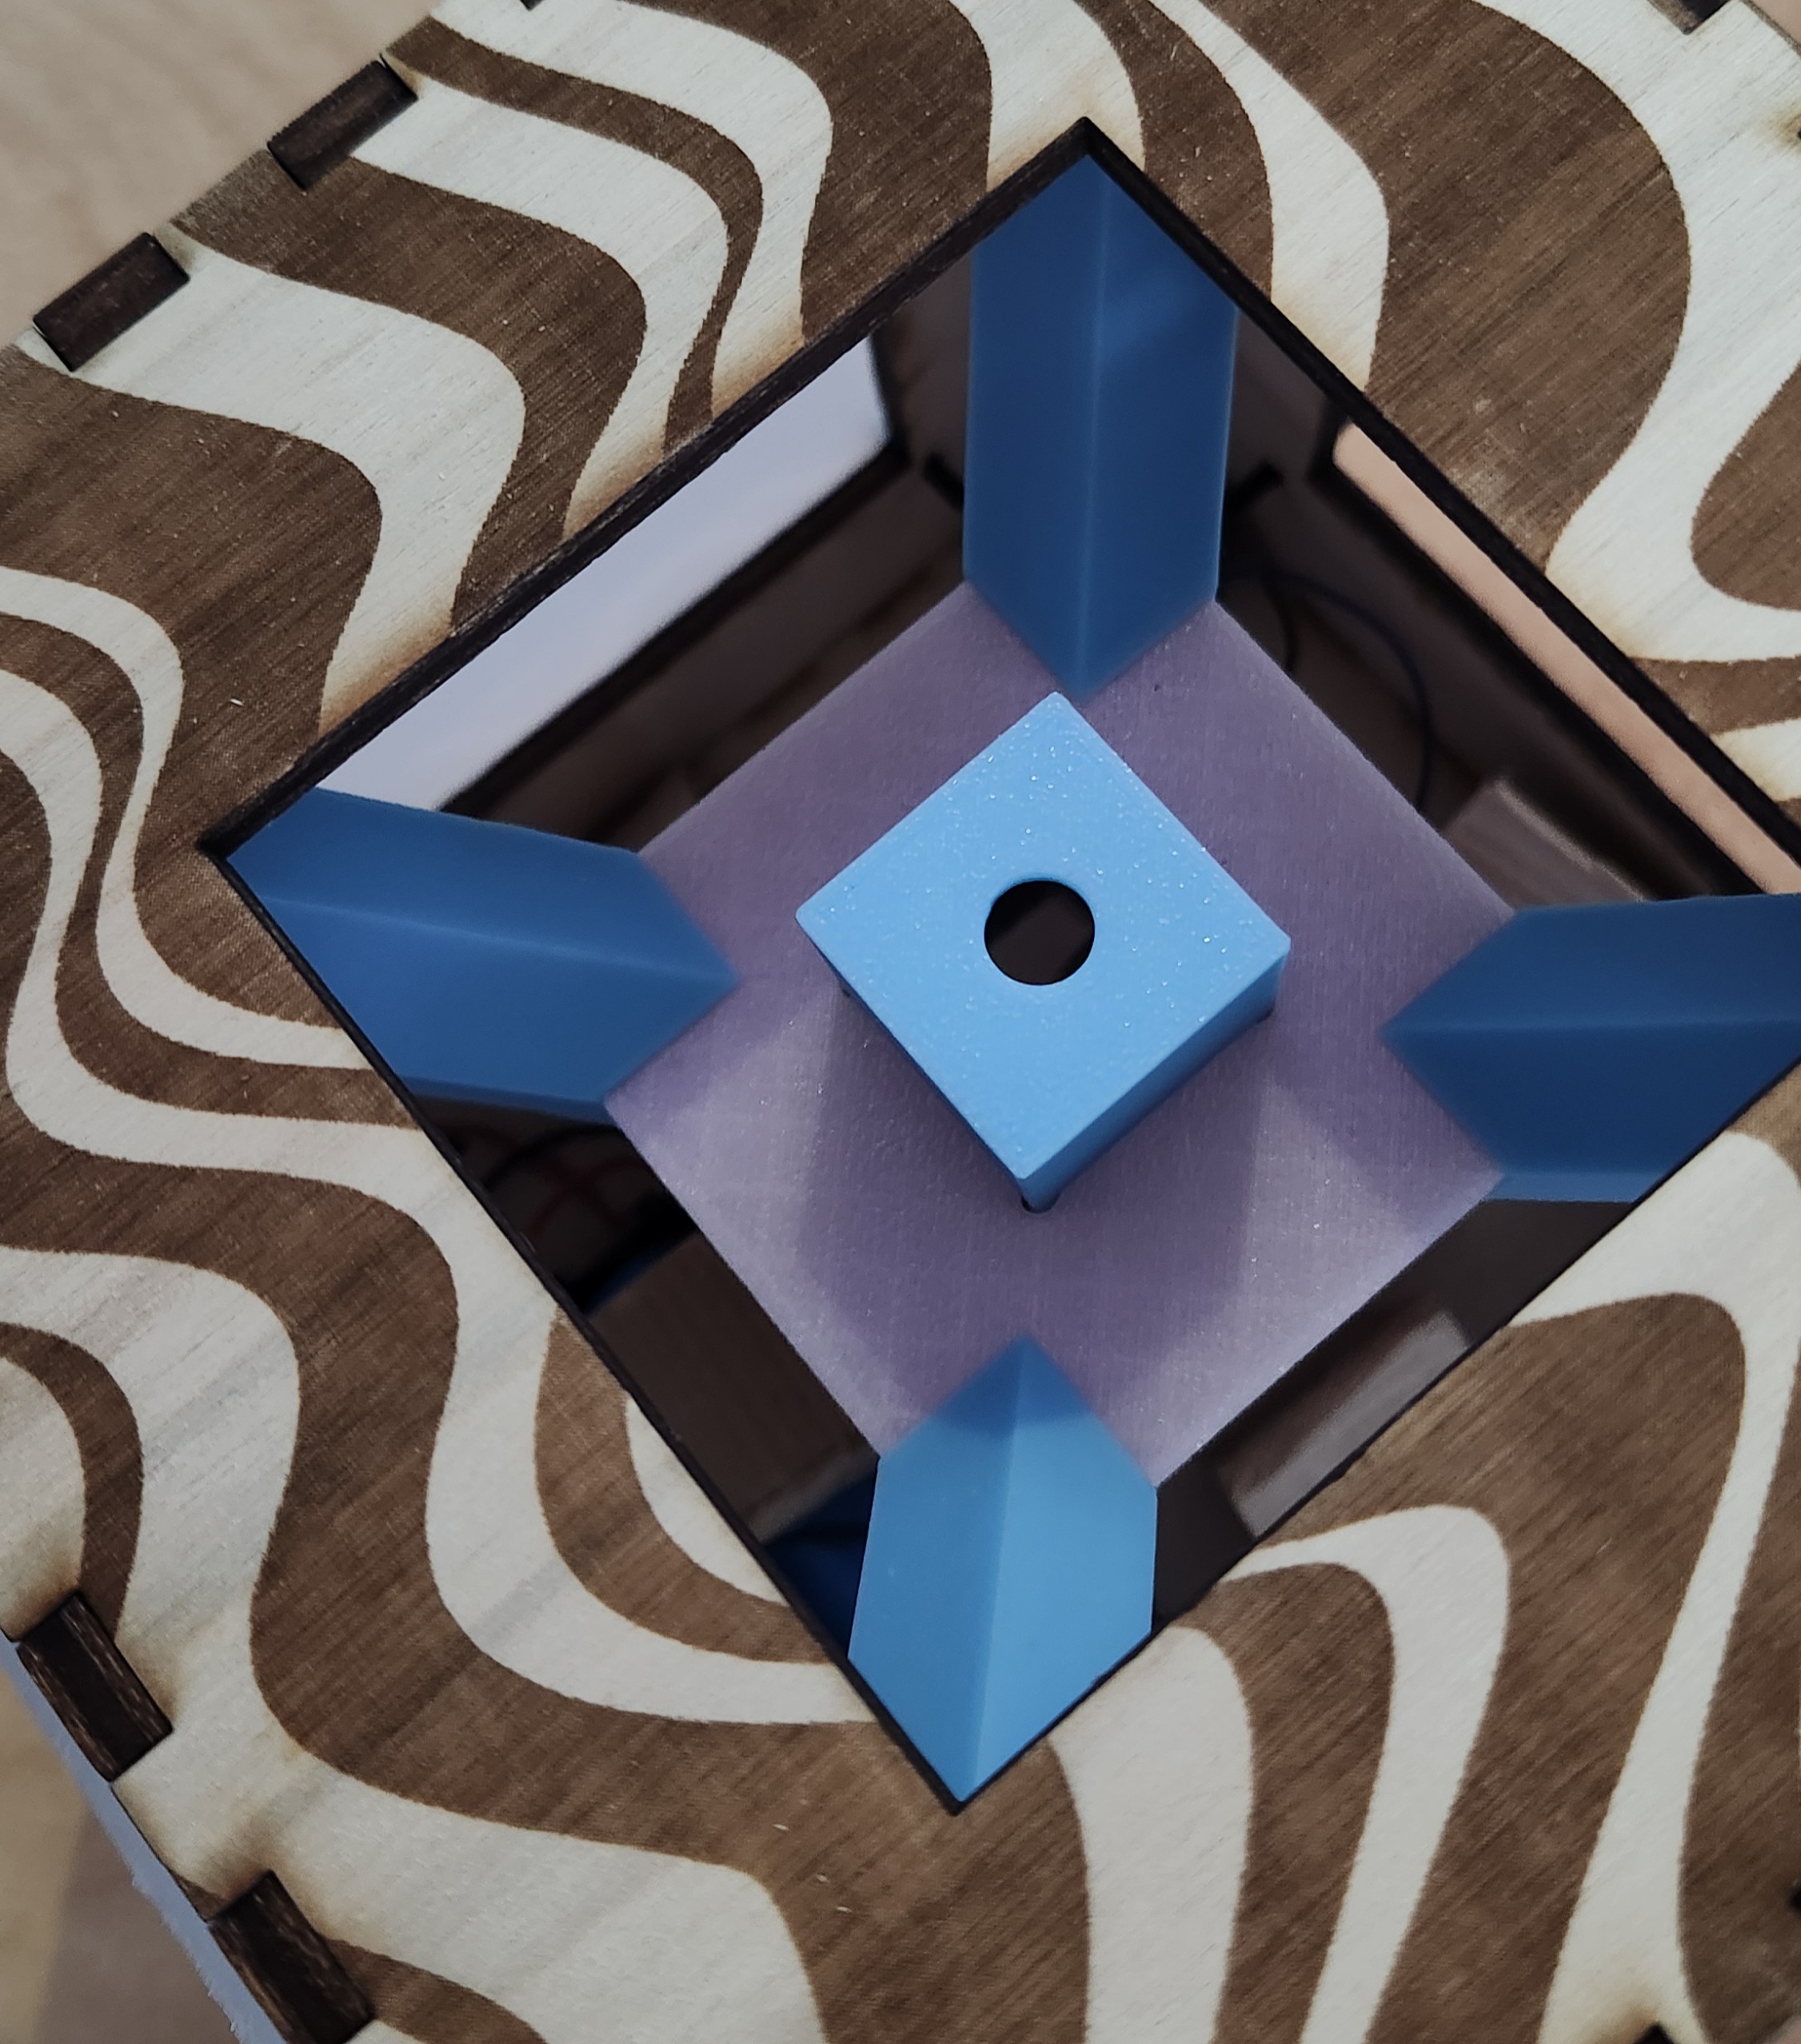
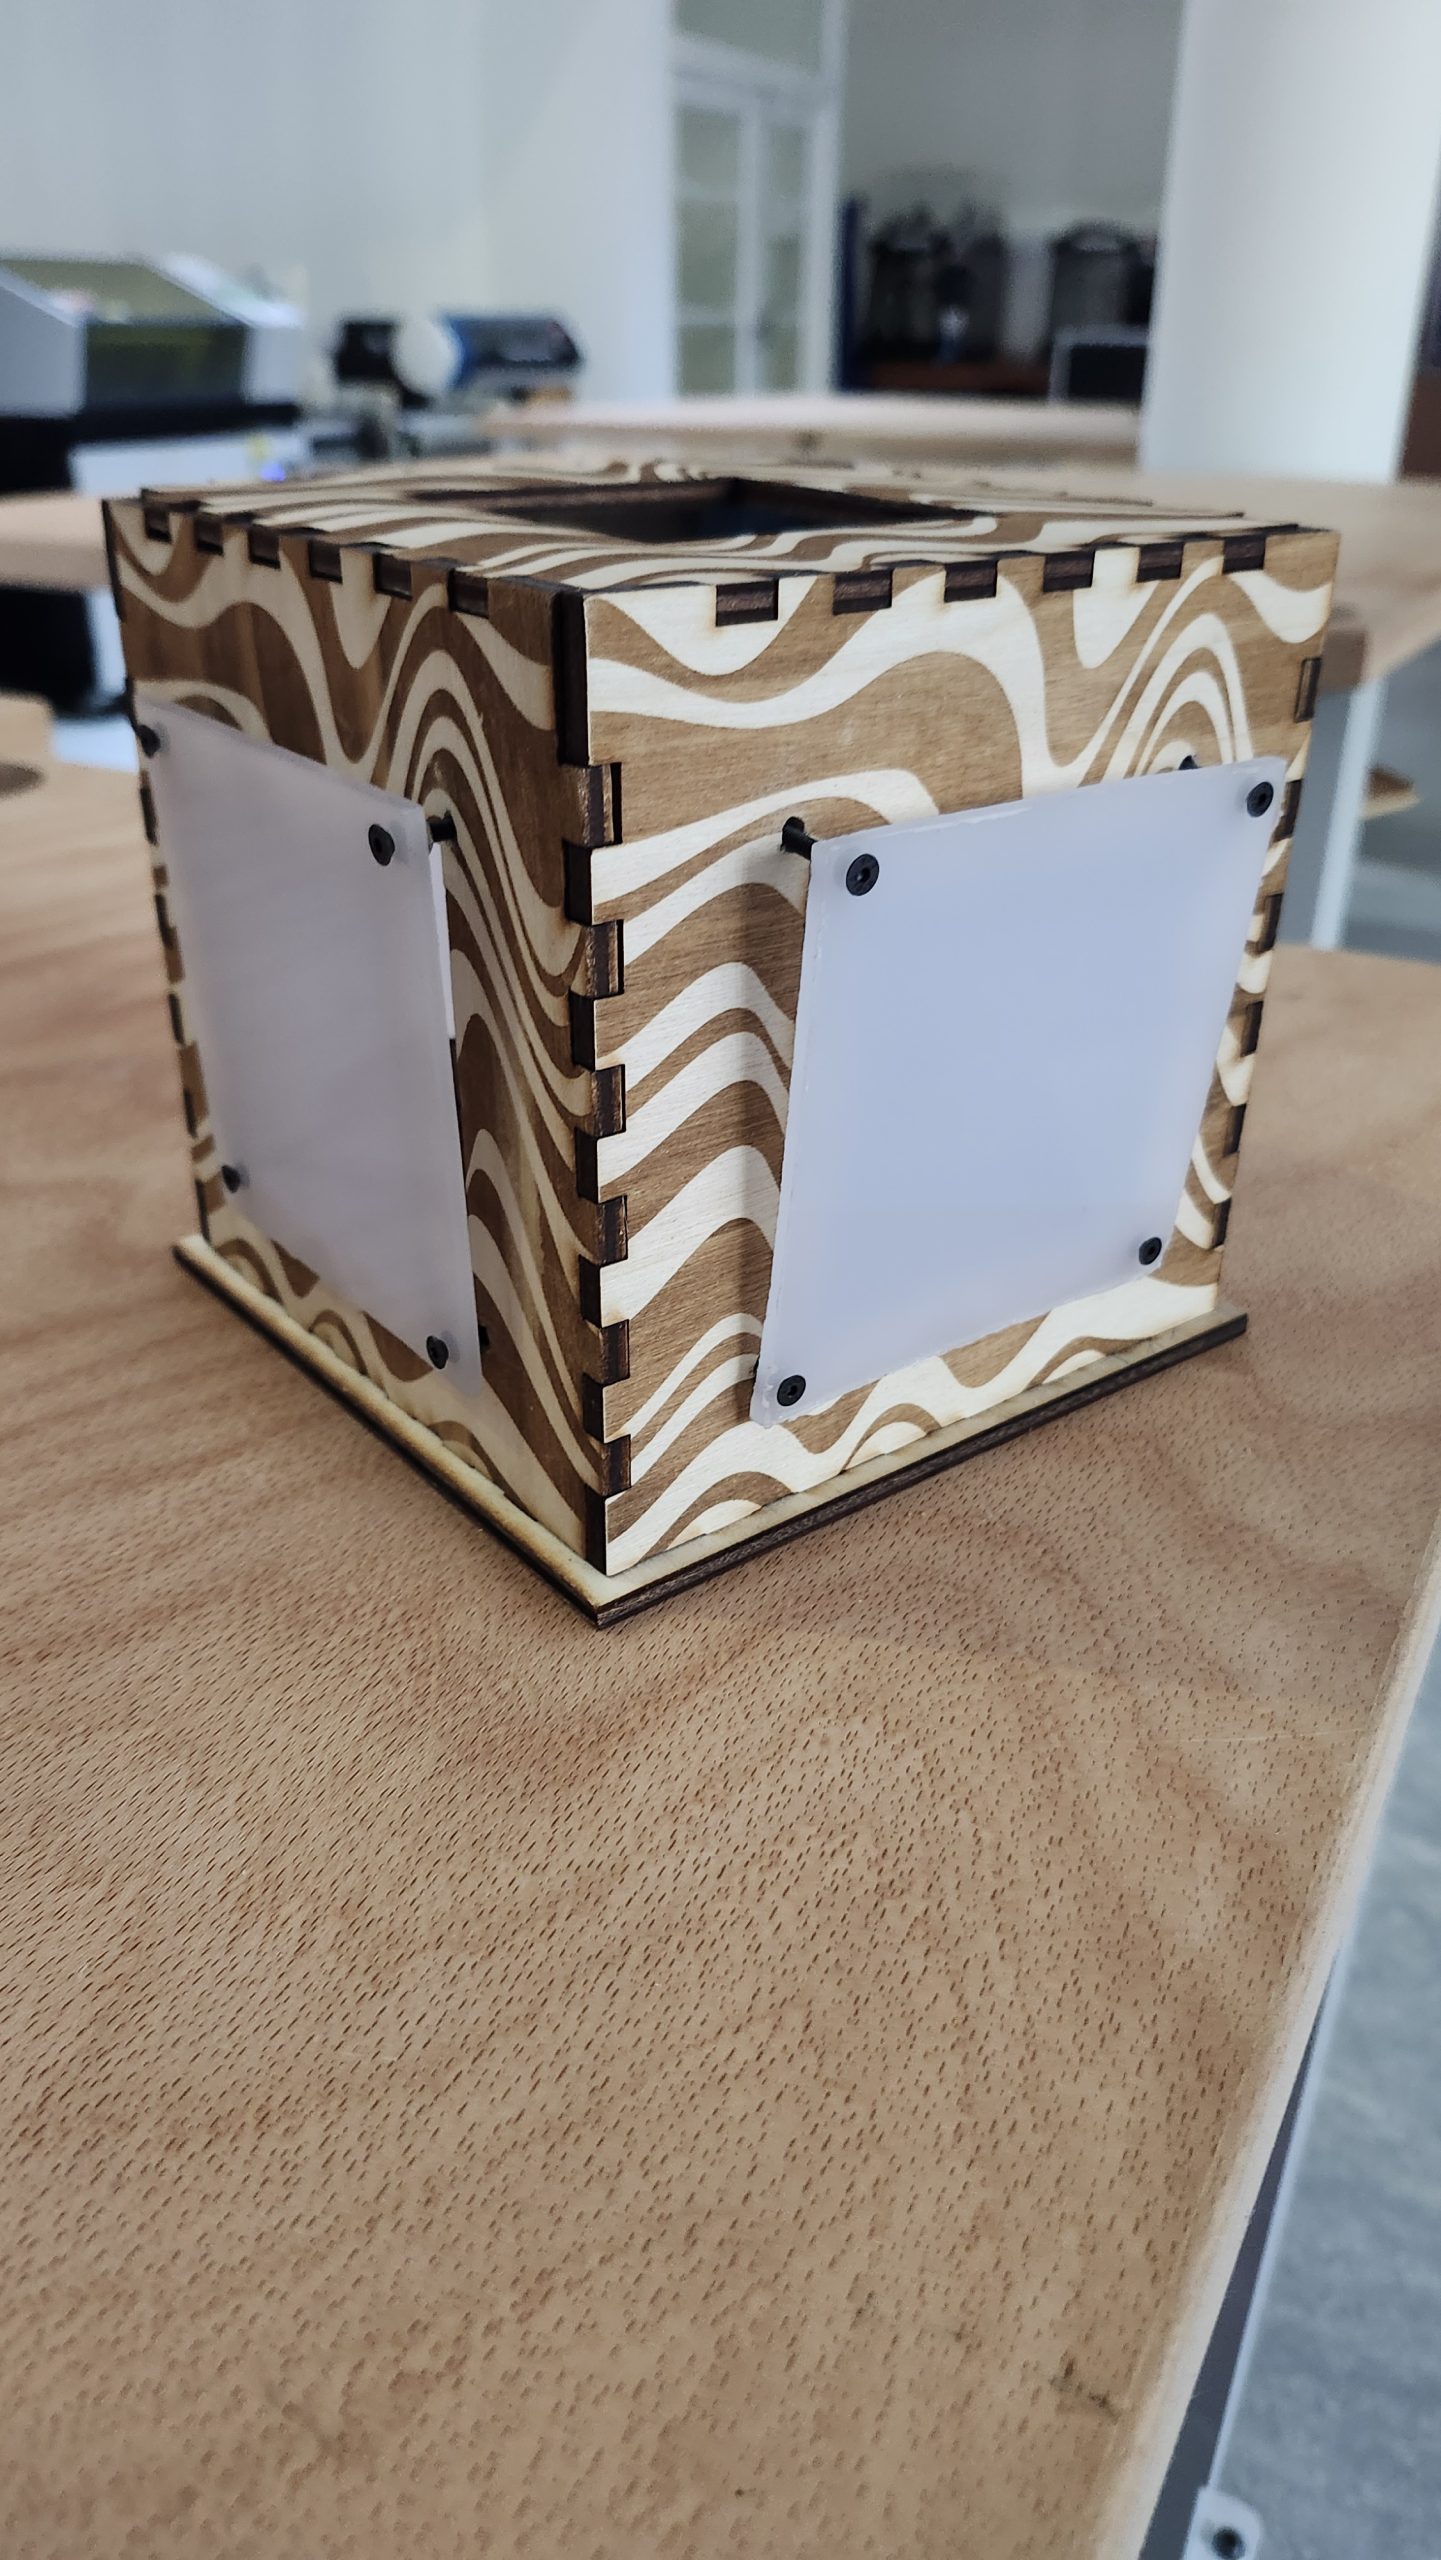
Représentation 3D de notre structure intérieurAperçu intérieur de la structureReprésentation Extérieure
Un énorme problème nous a pris énormément de temps
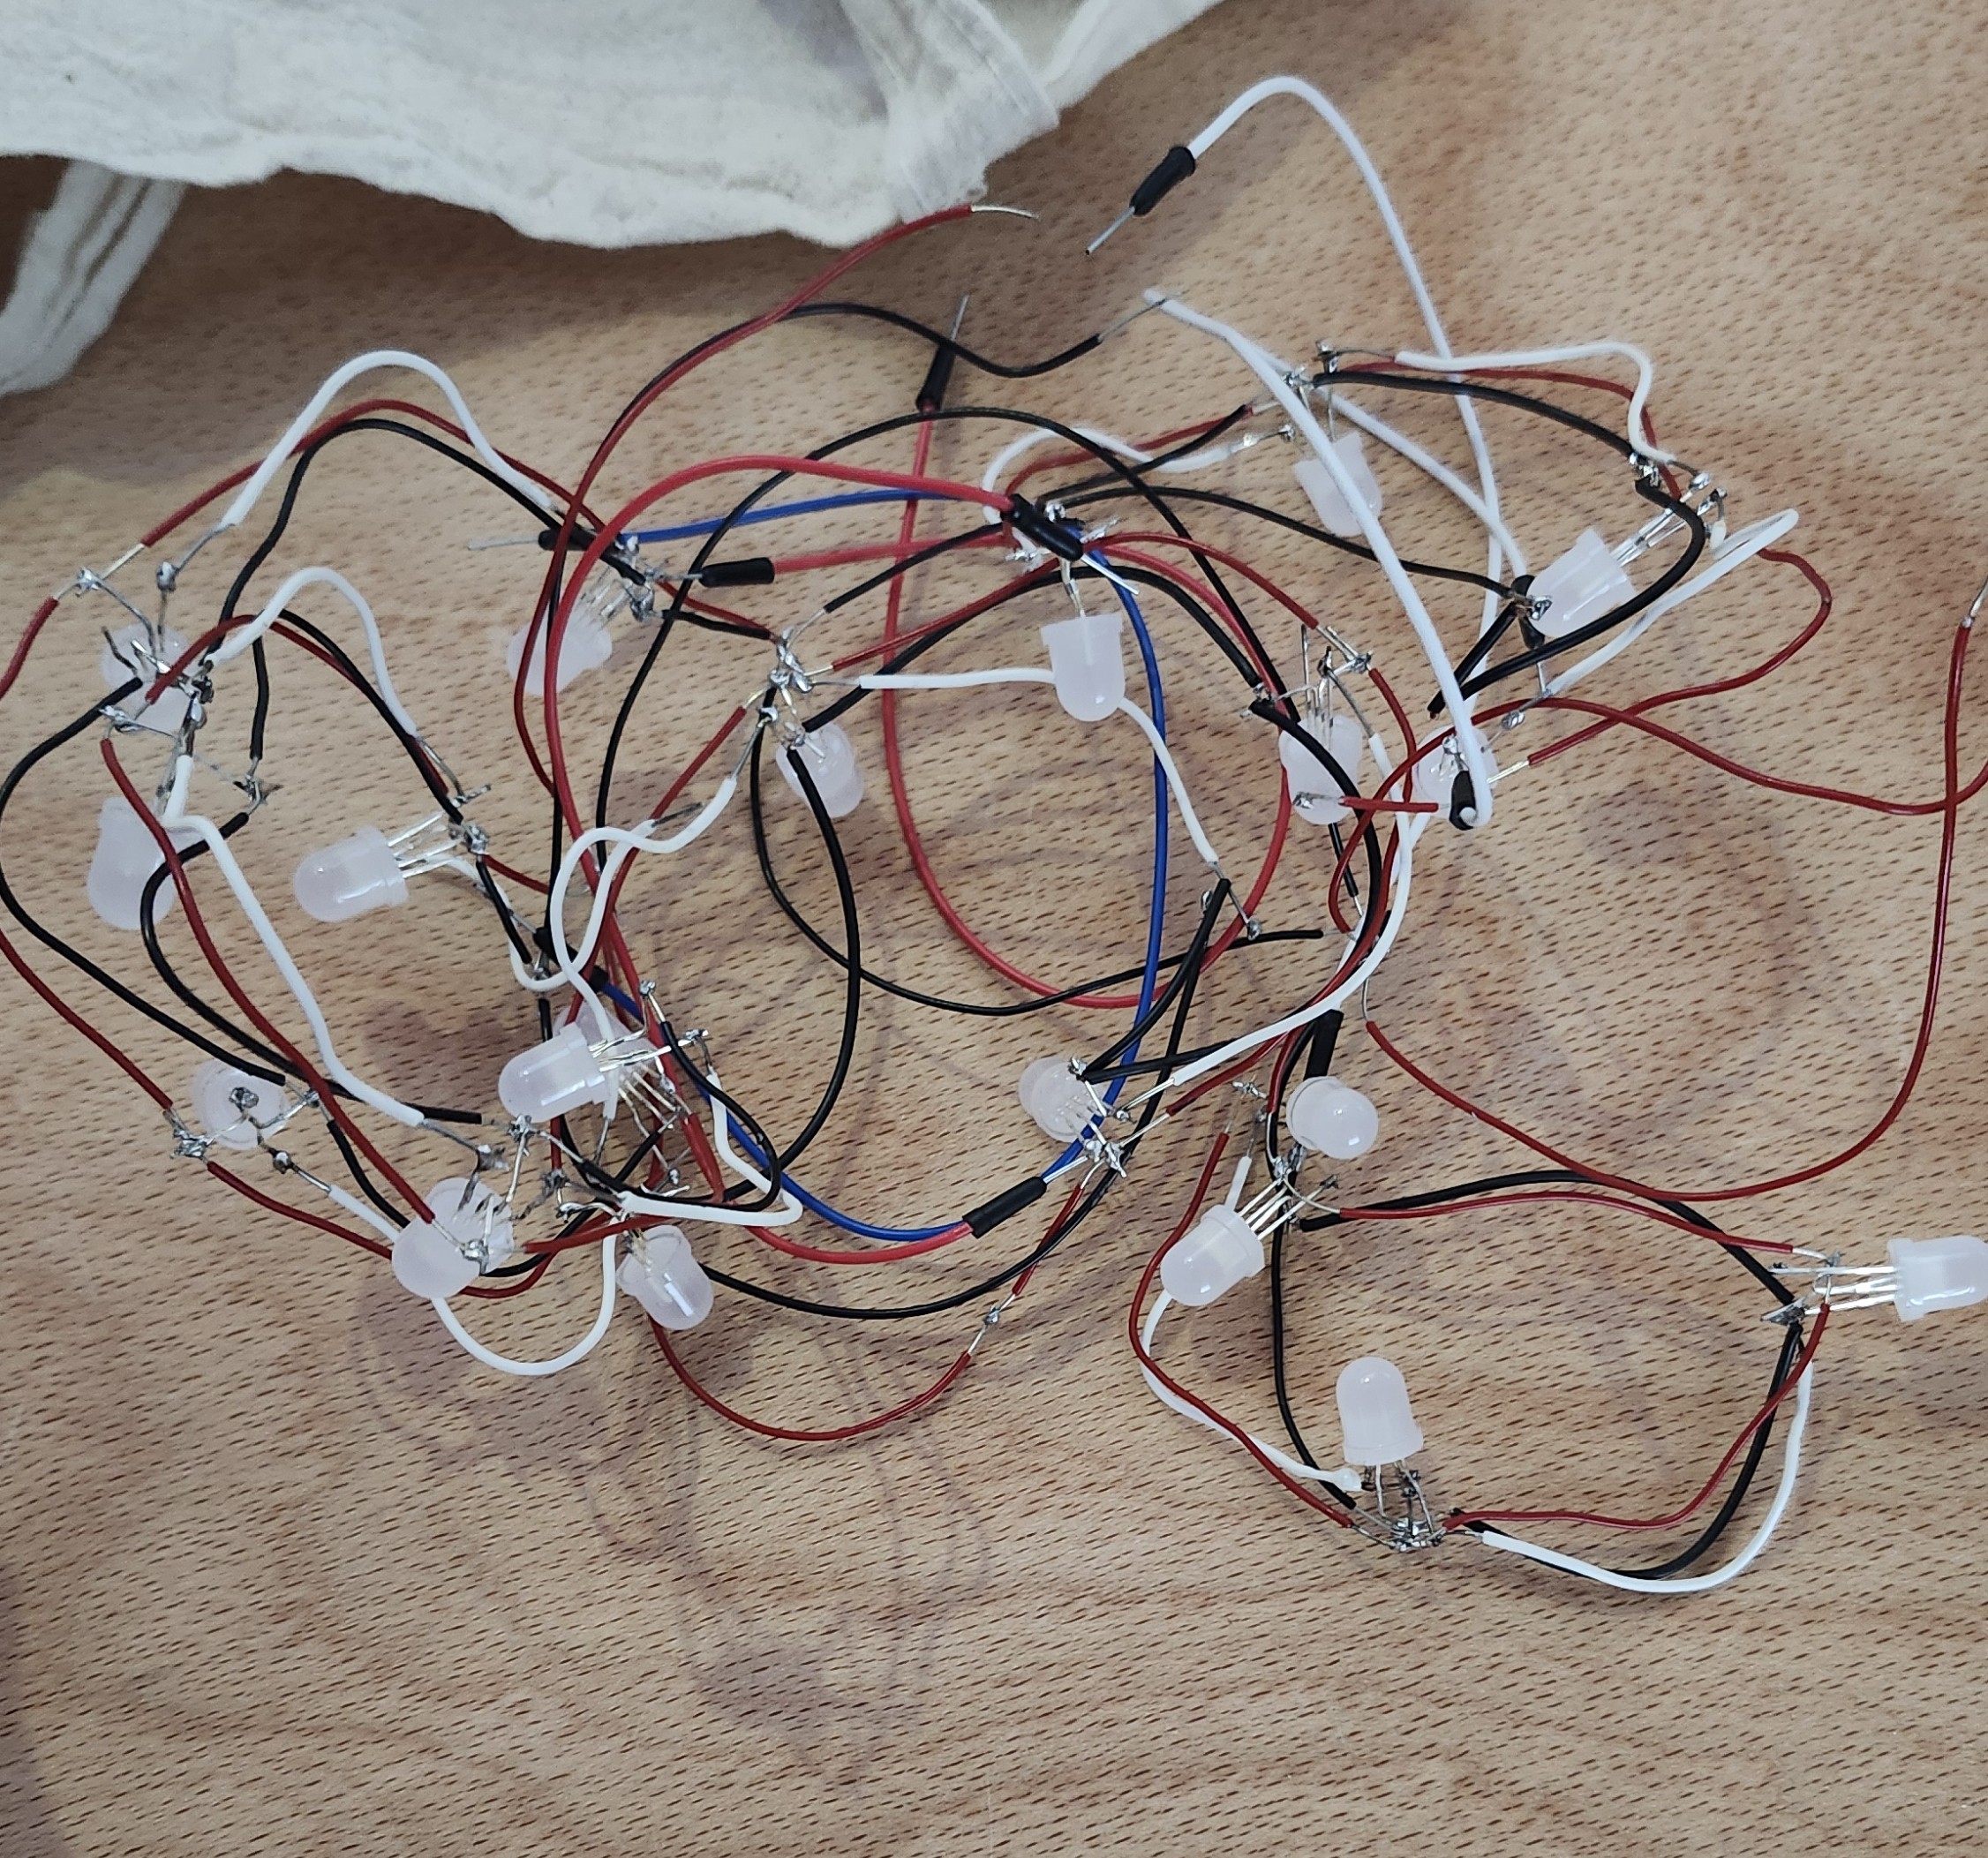
Tout projet comporte ses zones d’ombre. Pour nous, ce fut la soudure. Étant novices, nous avons passé entre 30 et 40 heures à souder, dessouder et réparer des liaisons fragiles.
Soudure de nos chaines de LEDs
Le moment critique : Le module MP3 fonctionnait parfaitement sur la platine de test, mais une fois intégré au cube, des interférences électriques l’ont rendu instable. L’échéance approchant, nous avons dû prendre la décision de donner une version sans son pour garantir un jeu fonctionnel.
Bilan du projet
En conclusion, ces 100 heures ont été une expérience technique incroyable. Nous avons appris à diagnostiquer des pannes, à optimiser du code et à concevoir un objet physique de A à Z.
Répartition du temps (Total ~100h)
Phase
Description
Durée
Électronique
Soudure, tests, câblage
35h
Conception
CAO (OnShape), Découpe laser, Impression 3D
20h
Résolution
Diagnostic pannes, réparation soudures
20h
Concepts
Design, recherches composants
10h
Assemblage
Montage final dans le boîtier
10h
Code
Programmation Arduino, débogage
5h
Projet réalisé par Nathan JAGUENEAU & Nathan NOËL – Polytech Angers 2026.
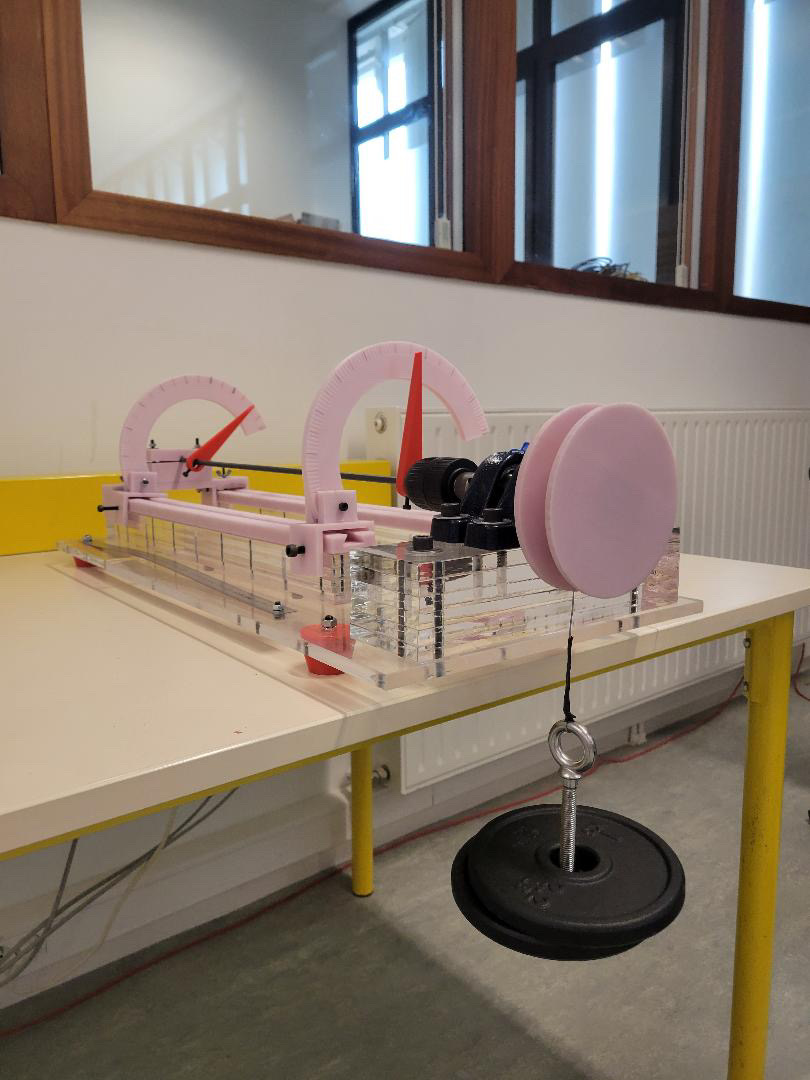
Vue d’ensemble du banc de torsion finalisé, avec le châssis en Plexiglas, la poulie, le mandrin et le poids suspendu. Crédit photo : Raphaël Launay, Eliot Vignot, Antoine Dubois
Pourquoi ce projet ?
Imaginez que vous concevez un pont, un arbre de transmission d’une voiture, ou une éolienne. Tous ces systèmes se tordent sous l’effet des forces qu’ils subissent. Avant de les fabriquer, il faut s’assurer que les matériaux choisis peuvent résister à ces forces. C’est exactement le problème que nous avons voulu résoudre : construire une machine capable de tordre un barreau de matière et de mesurer à quel point il résiste. Cette machine s’appelle un banc de torsion.
Dans les industries mécaniques (automobile, aéronautique, bâtiment…), on utilise des machines professionnelles très coûteuses pour réaliser ces tests. Notre défi ? Concevoir une version pédagogique, fiable et polyvalente. Ce banc servirait ensuite pour que les étudiants de Polytech Angers puissent apprendre concrètement la résistance des matériaux.
Le principe en deux phrases
On immobilise une extrémité d’une éprouvette cylindrique pendant que l’on applique un couple de rotation à l’autre. La mesure précise de l’angle de déformation ainsi obtenu permet de calculer le module de Coulomb G, qui définit la rigidité du matériau testé.
“En résistance des matériaux, le module de cisaillement ou module de Coulomb, est une grandeur physique intrinsèque à chaque matériau et qui intervient dans la caractérisation des déformations causées par des efforts de cisaillement.”
Source : Wikipédia
Comment ça fonctionne ?
Avant de se lancer dans la construction, il fallait comprendre la physique du phénomène. La torsion, c’est la déformation que subit un objet quand on lui applique un couple (l’effet de rotation d’une force sur un élément). C’est comme si vous essayiez d’essorer une serviette en tenant une extrémité et en faisant tourner l’autre. Vous créez de la torsion.
Pour comparer les comportements, nous avons sélectionné trois matériaux aux rigidités très différentes :
Le PVC : un plastique courant, relativement souple
Le Plexiglas : un plastique rigide et transparent
L’aluminium : un métal léger, beaucoup plus rigide que les deux plastiques
Nos choix de conception
Le châssis en Plexiglas
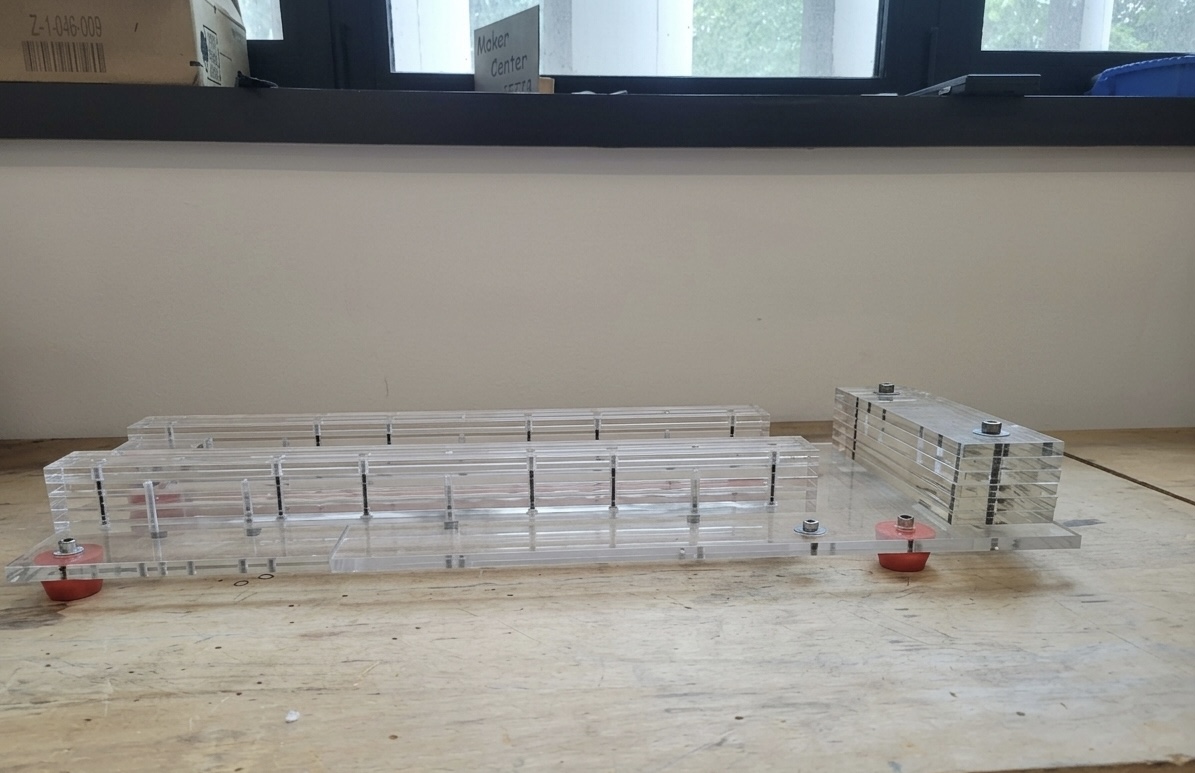
Dès le début, nous avons écarté le bois pour le châssis. Le bois est un matériau anisotrope : ses propriétés mécaniques varient selon l’orientation de ses fibres, ce qui aurait pu fausser nos mesures. Nous avons préféré des plaques de Plexiglas de 50 × 50 cm et 10 mm d’épaisseur, découpées au laser dans le FabLab de l’école. Ce matériau homogène et rigide est idéal pour un châssis robuste.
Châssis en Plexiglas au FabLab de Polytech Angers. Crédit photo : Raphaël Launay, Eliot Vignot, Antoine Dubois
Tenir l’éprouvette : l’idée du mandrin de perceuse
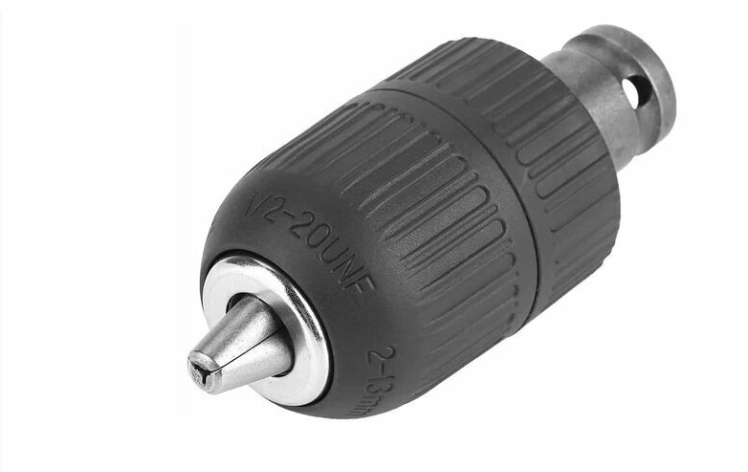
C’est le problème central du projet : comment tenir l’éprouvette d’un côté assez fermement pour qu’elle ne glisse pas, tout en lui permettant de tourner librement de l’autre côté ? Après quelques discussions avec M. Kachit, nous nous sommes orientés vers un mandrin de perceuse. Le mandrin, c’est la partie d’une perceuse qui tient le foret. Il possède un système de trois mâchoires qui se resserrent de façon concentrique pour n’importe quel diamètre. C’est la solution parfaite pour nos éprouvettes de différentes tailles.
Mandrin à base carré choisis. Crédit photo : ManoMano.fr
Appliquer le couple : la poulie et les poids
Pour créer le couple de torsion, on a choisi une solution simple : des poids de musculation (0,5 kg et 1 kg) suspendus à un câble enroulé autour d’une poulie. Le poids tire vers le bas, le câble fait tourner la poulie, et la poulie fait tourner l’éprouvette. La formule est :
Mt = F × Rp = m × g × Rp Mt : moment de torsion (Nm) · m : masse (kg) · g : 9,81 m/s² · Rp : rayon de la poulie (m)
Bloquer l’éprouvette : les mâchoires fixes
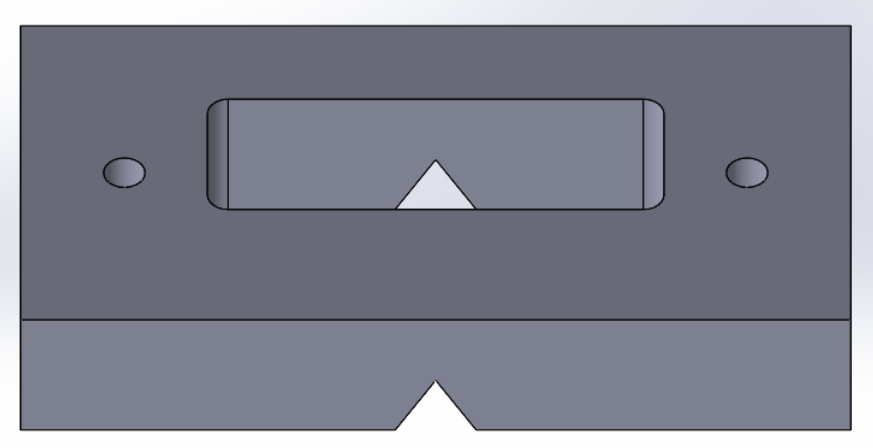
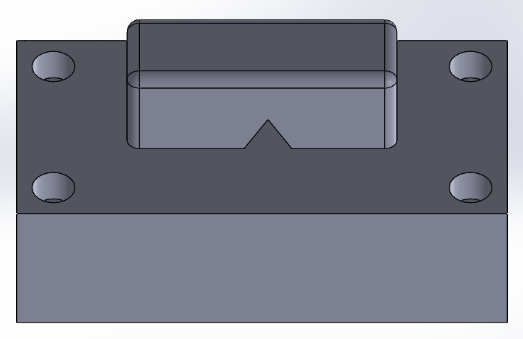
À l’opposé du mandrin, l’autre extrémité de l’éprouvette doit être complètement immobilisée. Pour cela, nous avons conçu et imprimé un système de deux mâchoires. Une partie inférieure plane et une partie supérieure avec un logement triangulaire à 60°. Cette forme s’adapte à n’importe quel diamètre d’éprouvette tout en empêchant la rotation.
Mâchoire supérieure sur SolidWorks. Crédit : Raphaël Launay, Eliot Vignot, Antoine DuboisMâchoire inférieure sur SolidWorks. Crédit : Raphaël Launay, Eliot Vignot, Antoine Dubois
Le réglage en longueur : les crémaillères
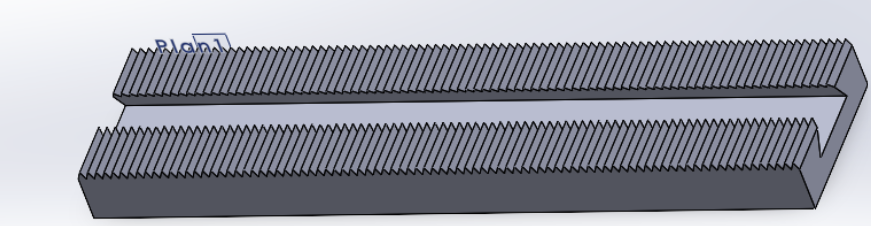
Notre banc devait s’adapter à des éprouvettes de longueurs variées (jusqu’à 50 cm selon le cahier des charges). On a donc conçu un système de crémaillères permettant de déplacer le support fixe le long du châssis. Cette idée est directement inspirée des cales de pieds en aviron, un sport pratiqué par l’un d’entre nous. Les rails crantés ont été modélisés sous SolidWorks puis imprimés en 3D, avec des crans espacés de 2 mm pour une précision maximale.
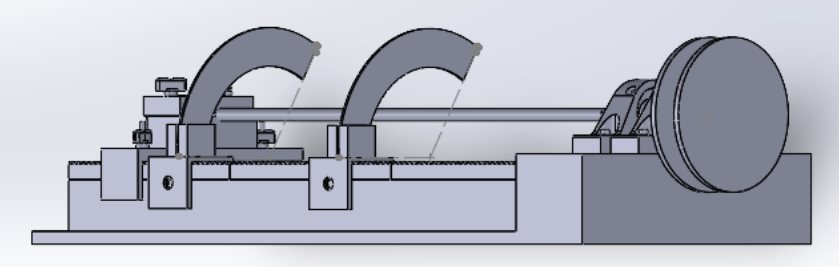
Rails crantés imprimés sur SolidWorks, inspirés des cales de pieds d’aviron. Crédit : Raphaël Launay, Eliot Vignot, Antoine DuboisModèle SolidWorks du banc terminé. Crédit : Raphaël Launay, Eliot Vignot, Antoine Dubois
Le dilemme technique
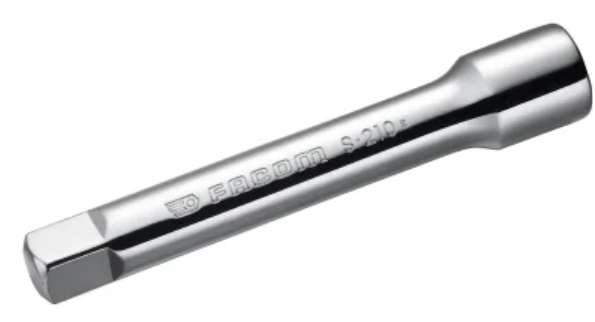
Tout ne s’est pas passé comme prévu. Durant notre phase d’étude et de commande de pièces, nous avons fait face à un vrai dilemme. Nous avions choisi une rallonge de clé à cliquet faisant exactement 16,5 mm de diamètre pour relier le mandrin à notre poulie. C’était la solution parfaite sur le papier.
La rallonge de clé à cliquet détournée comme axe de transmission. Crédit : rs-online.com
Problème : aucun palier standard ne correspond à cette cote. Deux options s’offraient à nous :
Palier de 17 mm (trop grand) : un jeu de 0,5 mm entre la rallonge et le palier, suffisant pour créer des vibrations et fausser la lecture de l’angle.
Palier de 16 mm (montage serré) : impose de poncer légèrement la pièce, mais l’effet de serrage garantit zéro jeu mécanique et donc des mesures fiables.
Nous avons finalement opté pour la solution du palier de 16 mm. Elle a nécessité un peu d’huile de coude pour poncer 0,5 mm d’acier, mais nous a permis d’obtenir un résultat plus que satisfaisant.
Les résultats
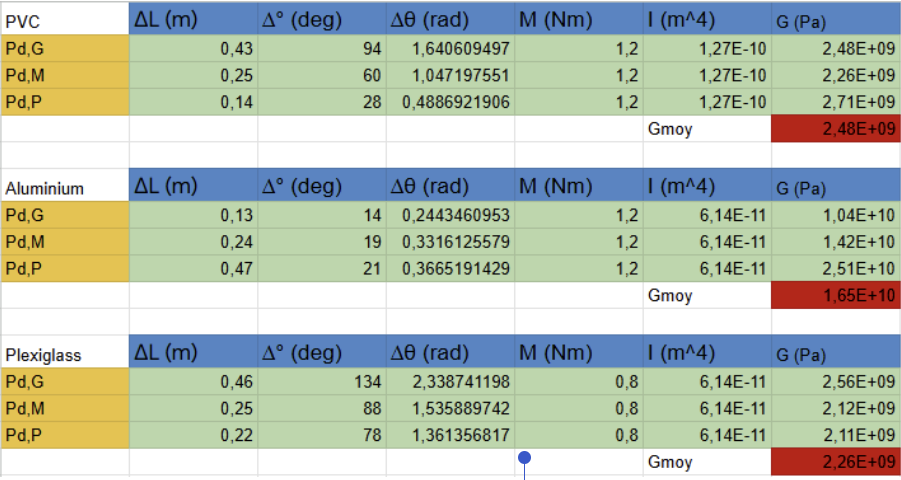
Après la fabrication, place aux tests ! On a appliqué un couple de 1,2 Nm sur des éprouvettes de petit diamètre (5–6 mm) en PVC, Plexiglas et aluminium. Puis on a mesuré l’angle de torsion avec nos rapporteurs imprimés en 3D. Voici les résultats obtenus, comparés aux valeurs scientifiques théoriques :
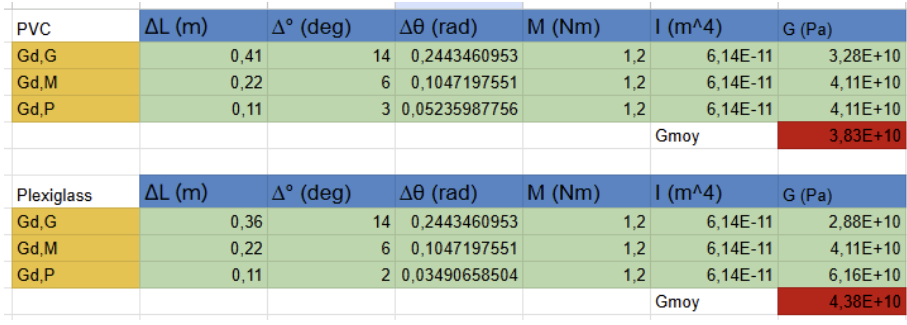
Tableau 1 : Résultats pour les éprouvettes de petit diamètre (Pd : 5 mm). G, M, P = grande, moyenne et petite longueur. Crédit : Raphaël Launay, Eliot Vignot, Antoine DuboisTableau 2 : Résultats pour les éprouvettes de grand diamètre (Gd : 10 mm). Crédit : Raphaël Launay, Eliot Vignot, Antoine Dubois
Les petits diamètres
Le Plexiglas, notre meilleur résultat. Avec une moyenne expérimentale de 2,26 GPa pour une valeur théorique d’environ 1,7 GPa, l’ordre de grandeur est respecté. Pour un banc d’essai pédagogique fabriqué avec nos moyens, cette précision est tout à fait acceptable.
Le PVC (dans la norme). Théoriquement situé entre 1 et 1,5 GPa, notre banc affiche 2,48 GPa. C’est une valeur légèrement surestimée, mais qui reste cohérente.
L’aluminium. On attendait 26 GPa, on a trouvé 16,5 GPa. L’aluminium est trop rigide pour notre banc avec le couple que nous appliquons. De ce fait, même avec nos charges maximales, la tige ne s’est tordue que de 14° à 21°. Pour des angles si petits, la moindre imprécision lors de la lecture sur nos rapporteurs impacte énormément le calcul final.
Les grands diamètres
Sur les éprouvettes de 10 mm, on a obtenu des modules de 38 GPa pour le PVC et 43 GPa pour le Plexiglas. Cela voudrait dire que nos plastiques seraient plus rigides que du titane, ce qui est impossible. Cela s’explique par le fait que le moment quadratique I = πd⁴/32 évolue avec la puissance 4 du diamètre. Et, en doublant le diamètre, la rigidité de l’éprouvette est donc multipliée par 16. Résultat : l’éprouvette ne se tord presque pas. C’est le châssis en Plexiglas et les mâchoires en PLA qui se déforment à sa place.
Axes d’amélioration possibles
Fiabiliser l’encastrement des éprouvettes pour supprimer les micro-glissements.
Renforcer le châssis pour tester des éprouvettes plus rigides.
Remplacer nos rapporteurs imprimés en 3D par un capteur d’angle numérique pour des mesures plus précises.
Le mot de la fin
Cette centaine d’heures passées sur ce projet est pour nous l’aboutissement de notre PEIP. Il nous a permis de mettre en application les connaissances acquises durant ces deux années, et nous sommes fiers d’avoir pu créer ce prototype fonctionnel. Ce projet a été extrêmement formateur avec des défis techniques, de l’ingéniosité de la persévérance et bien sûr du travail d’équipe.
Nous adressons un grand merci à Monsieur Maxime Kachit, notre tuteur, qui nous a suivis et conseillés avec bienveillance tout au long de cette réalisation. En espérant que vous ayez apprécié découvrir notre projet à travers la lecture de cet article !
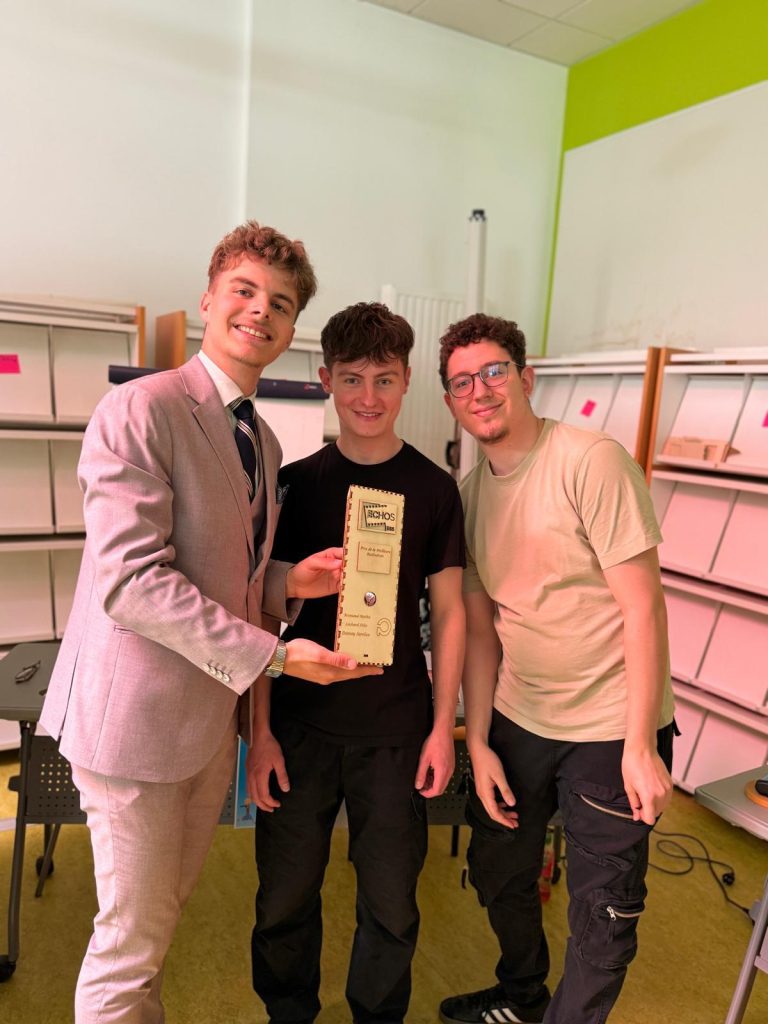
Nous sommes trois étudiants de deuxième année à l’école d’ingénieurs Polytech Angers. Dans le cadre de notre formation, nous avons réalisé un projet, celui de créer, en intégralité, un trophée à partir notamment de matières naturelles. Ce trophée a pour but de projeter plusieurs images sur des murs à l’aide de LED à l’intérieur de celui-ci.
Ce trophée sera offert à la meilleure réalisation lors d’un festival de court-métrage. Ce festival créé par Valérie Billaudeau et porté par l’ESS* (Économie Sociale et Solidaire) a pour but de valoriser les talents émergents.
*Qu’est ce que l’ESS ?
L’économie sociale et solidaire (ESS) est une forme alternative d’entreprise et de développement économique qui place l’homme, la solidarité et l’environnement au cœur de ses priorités, plutôt que la recherche du profit à tout prix.
1. Entre Désaccord et confirmation
Dans un premier temps, il nous fallait faire un “BrainStorming” et faire des recherches sur des récompenses de ce type déjà existantes. Nous avons abordé plusieurs aspects: la forme du trophée, les matériaux à utiliser, les images à projeter, … Pendant ces séances, nous nous sommes souvent retrouvés en désaccord. Parfois nous avions une même idée, mais cela ne correspondait pas au cahier des charges. Finalement nous sommes parvenus à cette conclusion:
la forme du trophée: prisme à base triangulaire
les matériaux: du contre-plaqué, du plexiglas et un peu de plastique
les images projetées: une fleur d’un côté (amaryllis) et d’un autre côté un clap de cinéma
méthode utilisée pour la fleur: plexiglas gravé
méthode utilisée pour le clap: des petits morceaux du clap à une distance différente de la source lumineuse
2. Conception du trophée
A.L’aspect Général
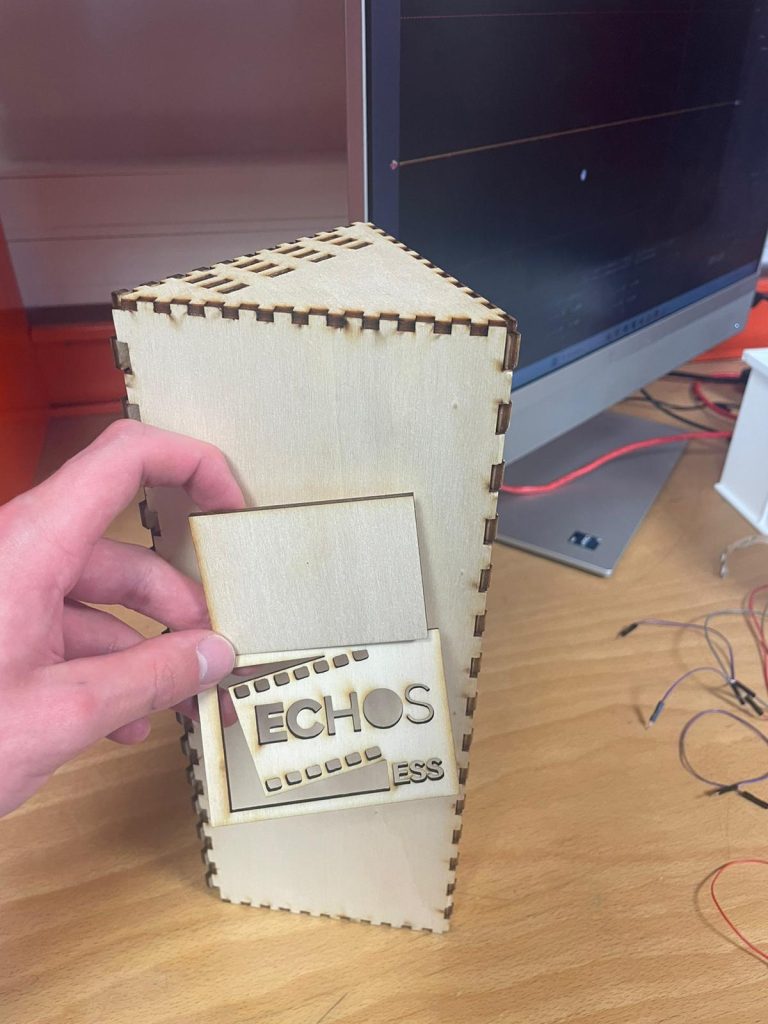
Pour pouvoir fabriquer un trophée fonctionnel, il nous a fallu concevoir son aspect général. Le trophée est un prisme à base triangulaire en contre-plaqué. Pour ne pas laisser le bois trop brut nous avons choisi de le vernir. Aussi, le prisme doit à la fois être assez spacieux pour y intégrer l’électronique de contrôle des LED mais aussi assez fin et léger pour être saisi à une main.
Avec l’aide du logiciel SolidWorks (un logiciel de conception 3D), nous avons modélisé les différentes faces du prisme. Les faces latérales sont des rectangles de dimensions 30×11 cm² et la base est un triangle équilatéral de 11cm de coté.
B. LA méthode D’Assemblage
Nous avons maintenant les 5 faces de notre polygone. Plusieurs méthodes d’assemblage sont disponibles. Seulement, l’usage de colles d’origines diverses ne convenait pas au cahier des charges. En effet il fallait que le trophée soit le plus écologique possible dans sa réalisation.
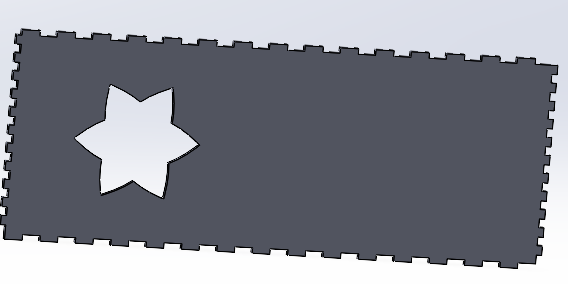
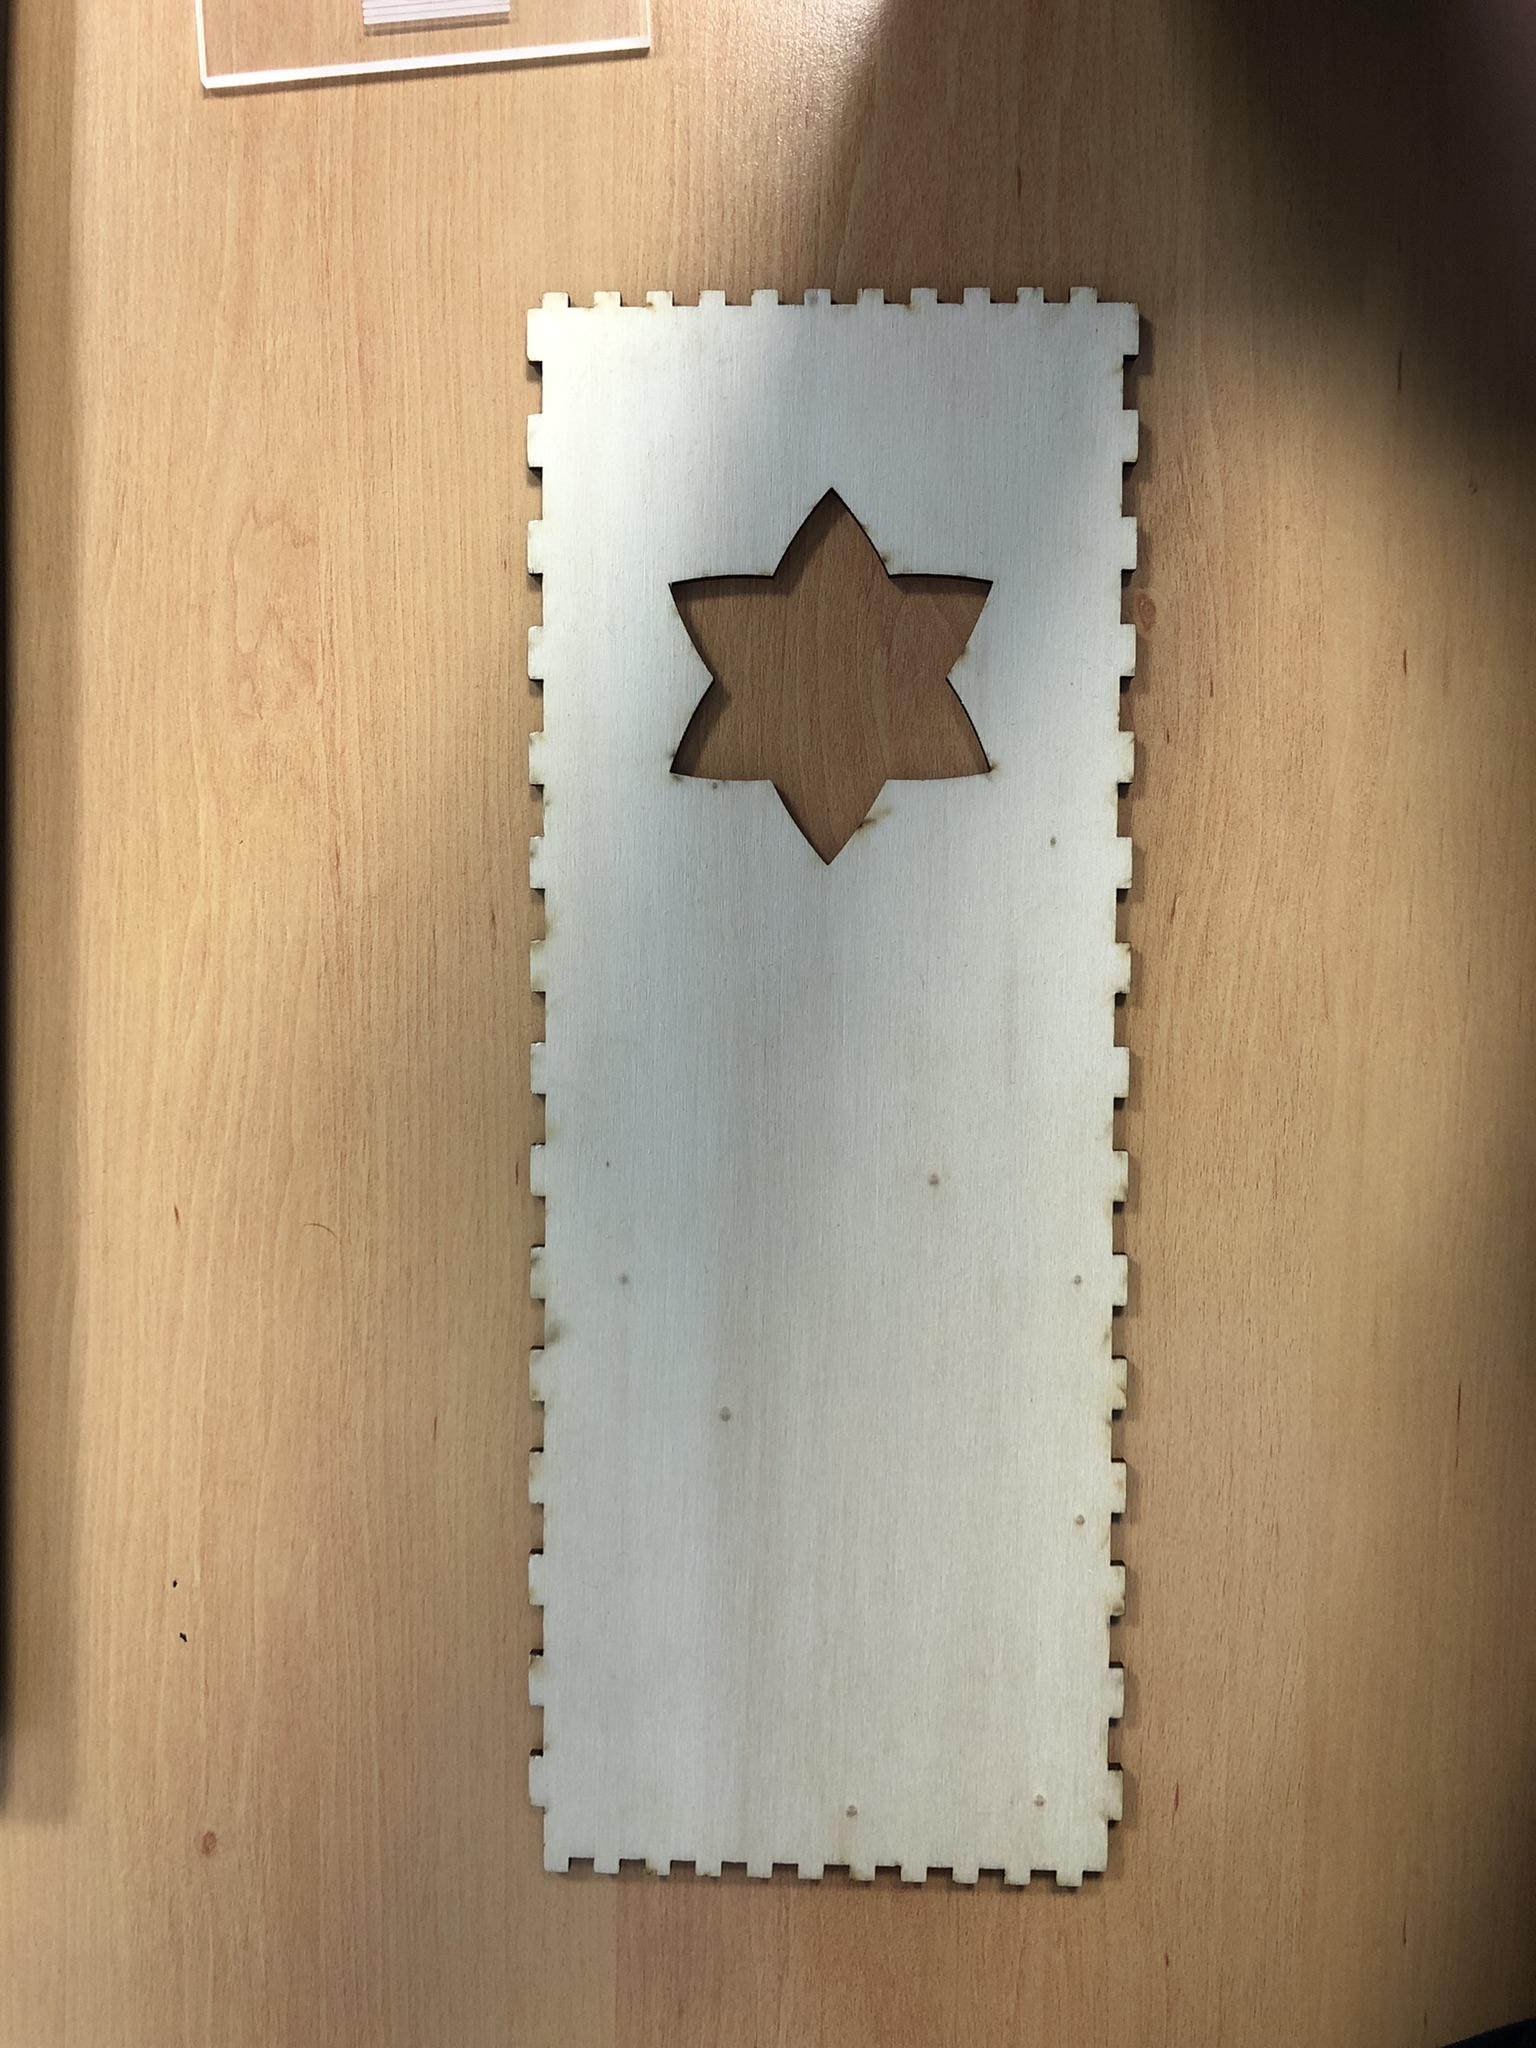
La découpe des pièces est réalisée par une découpeuse laser qui nous offre une option supplémentaire pour l’assemblage. Nous avons ajouté sur nos pièces 3D des créneaux, ceux-ci en s’assemblant garantissent la tenue du polygone. Cependant, il est important de dimensionner les créneaux un peu plus grand que l’espace dans lequel ils s’insèrent. Ainsi, nous serrons les pièces et rendons la structure plus résistante.
Figure 1
C. Les images Projetées
Les plans réalisés, nous avons pu réfléchir aux différentes images qui seront projetées ; une fleur représentant la nature, élément central de la transition écologique et un clap représentant le cinéma.
1. La fleur
Tout d’abord, il nous fallait choisir une espèce de fleur qui ait du sens et un lien avec la récompense. Nous avons utilisé le langage des fleurs* pour choisir une fleur caractérisant la meilleure réalisation. Nous avons finalement choisi la fleur d’Amaryllis qui symbolise le succès et le triomphe.
*Le langage des fleurs
Diverses cultures accordent au langage des fleurs une symbolique particulière en donnant une signification précise à chaque fleur. Ces significations évoluent au cours du temps et ne sont pas les mêmes selon les civilisations, les groupes sociaux et les individus. Elles relèvent de codifications culturelles variées et parfois polysémiques, donc potentiellement ambigües.
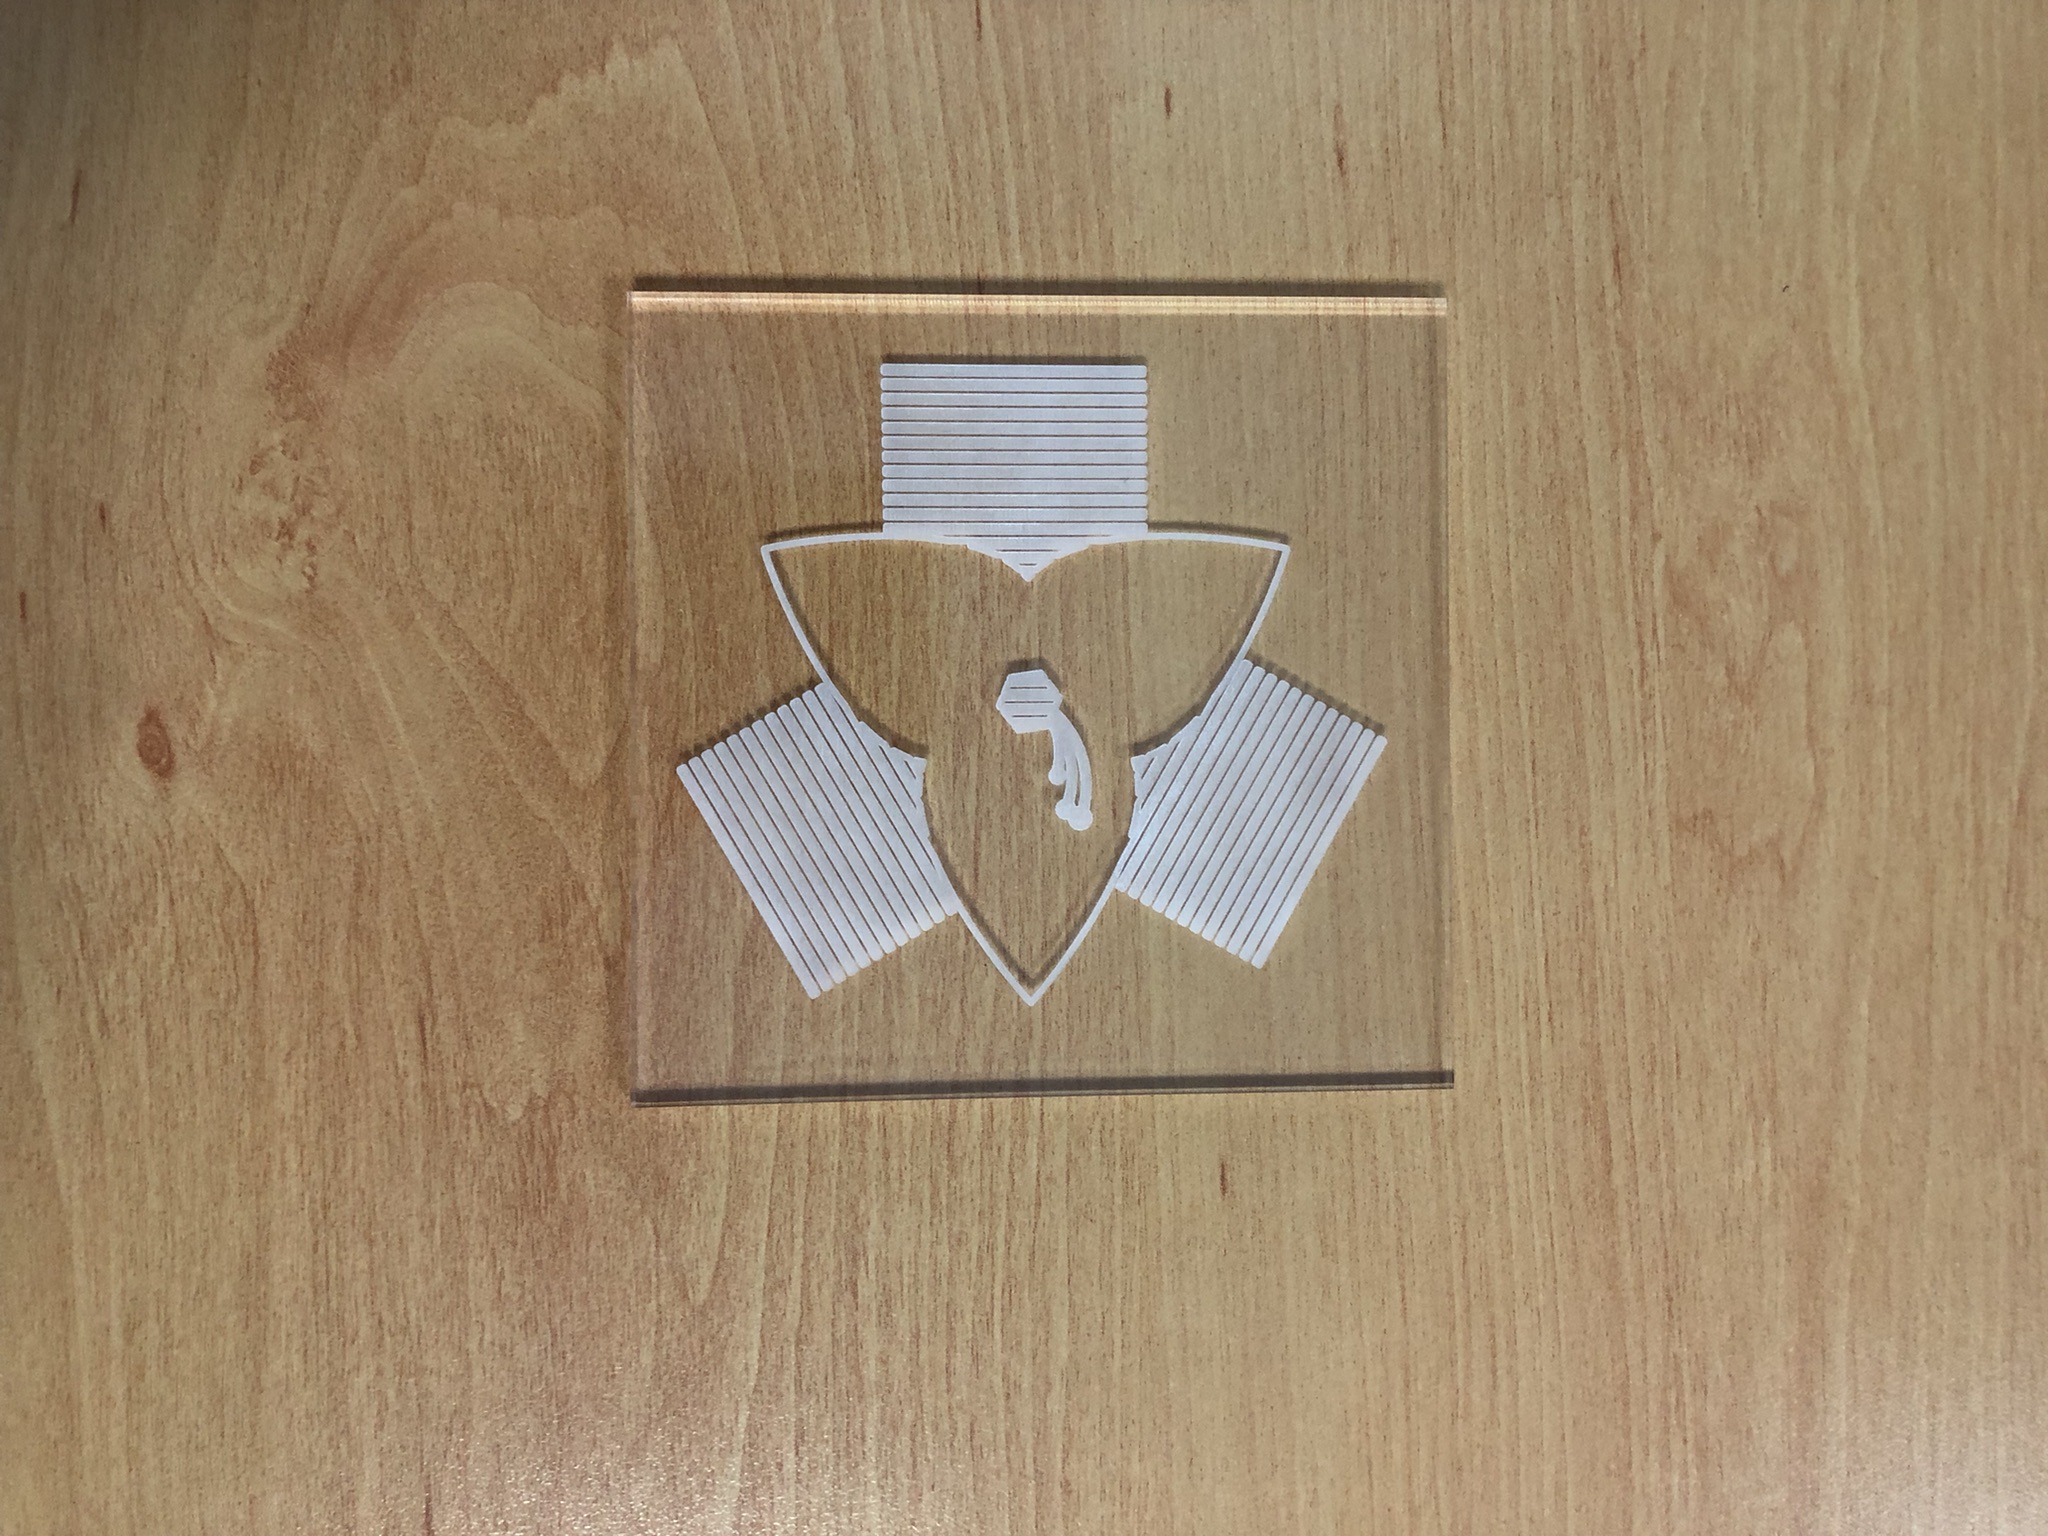
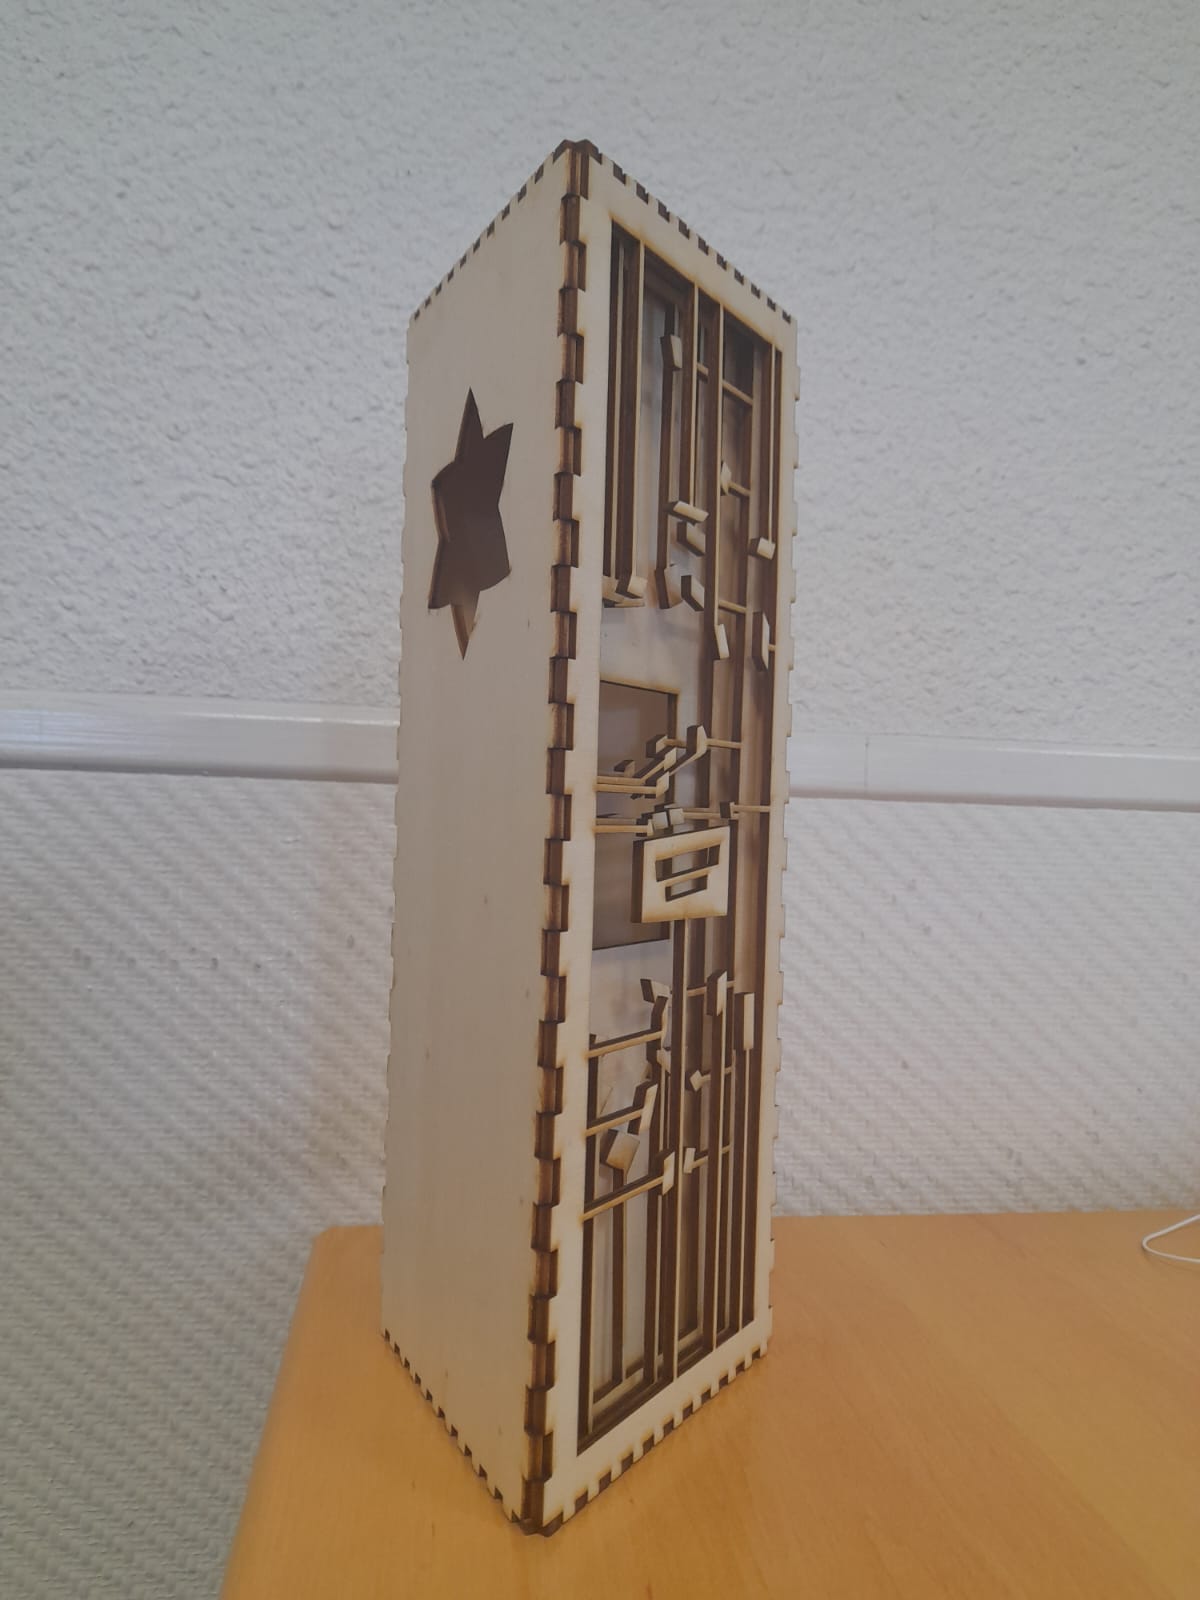
Pour projeter une image satisfaisante de la fleur nous avons associé une ouverture dans la face de notre trophée et une plaque de plexiglas gravée pour ajouté un niveau de détail supplémentaire (cf figure 2 et 3).
Figure 2Figure 3
2. Le Clap
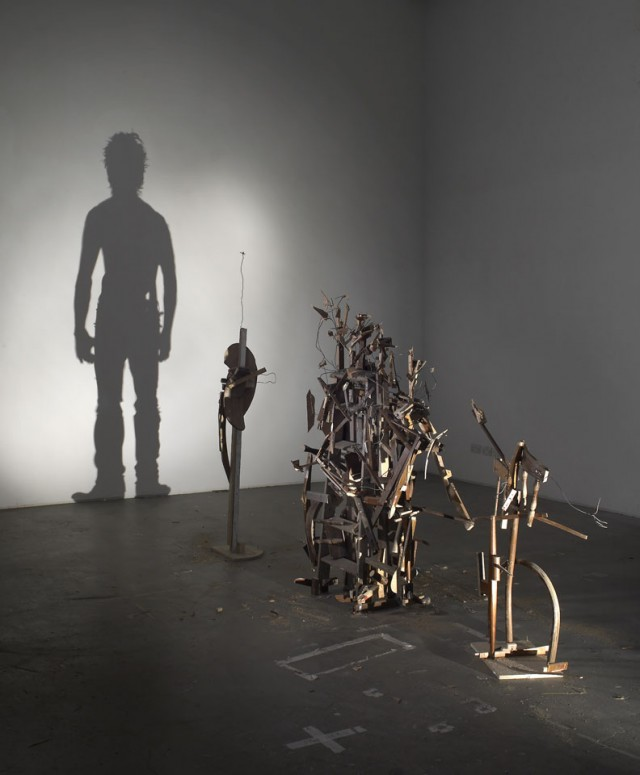
Pour la face du clap, il a été plus difficile de savoir quelle méthode de Shadow Art utiliser. Nous avons donc regardé sur internet des modèles de Shadow Art et nous avons constaté que beaucoup d’œuvres utilisant ce style d’art étaient faites de la même manière, c’est-à-dire en mettant plusieurs morceaux de l’ombre final sur plusieurs plans.
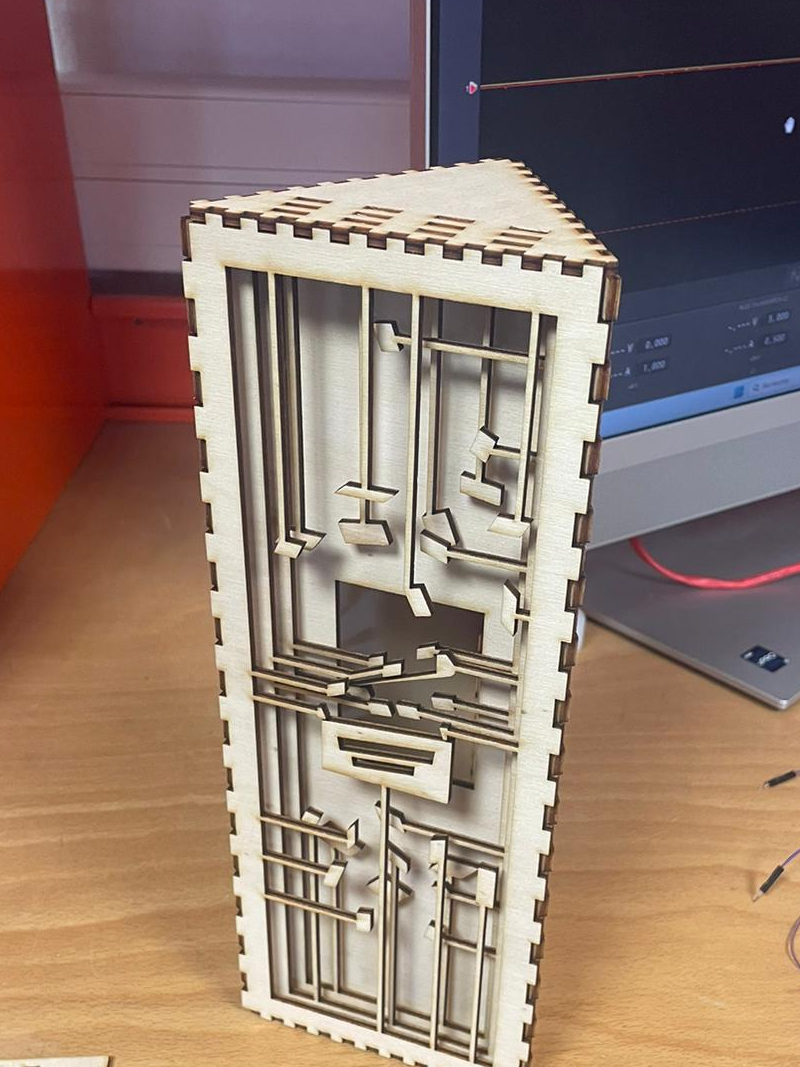
Vous trouverez ci-contre une photo de la face du clap finie. Nous avons utilisé plusieurs faces différentes pour pouvoir y mettre sur chacune d’elles des morceaux du clap et enfin une face où nous avons juste découpé un rectangle pour faire un cadre. Aussi, nous avons disposé tout autour du clap plusieurs morceaux “leurres” pour pouvoir cacher le clap.
Voici le résultat des deux faces projetant les images:
3. La troisième face
Pour la troisième face, nous avons décidé de mettre toutes les informations du trophée: le logo du festival (sur l’image), le logo de Polytech, le titre du prix (ici ce sera le pris de la meilleure réalisation) ainsi que nos trois noms.
3. Électronique
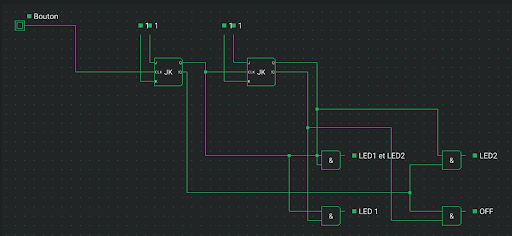
On a parlé de l’aspect conception de notre projet mais il y a aussi une grosse partie électronique. En effet, dans notre trophée, il nous a fallu mettre des LED et un moyen de les commander, pour cela nous avons besoin de nos cours de première année. Effectivement, une carte Arduino est trop sophistiquée pour notre besoin. On ne veut que quatre états: l’état OFF, l’état LED1 allumée, l’état LED2 allumée et l’état LED1/LED2 allumées. Donc pour cela nous avons besoin de portes ET/OU et de bascules JK.
Les deux bascules JK mises dans le trophée fonctionnent comme un compteur à 2 bits soit les 4 états nommés précédemment. Chaque état doit être validé pour savoir quel état est en marche et ne pas avoir plusieurs états fonctionnels. Pour cette validation, nous avons besoin de portes ET qui laissent passer le courant que lorsque leurs 2 entrées logiques sont à 1.
Avec cette configuration, il y avait 2 problèmes: les rebonds du bouton et le court-circuit des LED.
Les rebonds du bouton
Lorsqu’on presse le bouton, le bouton ne nous renvoie pas qu’un seul signal, il fait des rebonds ce qui faussent nos résultats. Pour contrer cela, nous avons mis un circuit RC pour atténuer les rebonds du bouton.
Le court-circuit des LED
Le schéma au-dessus montre que la LED1 et la LED2 interviennent dans 2 états chacune, or on peut faire un court-circuit en mettant 2 entrées sur une seule LED. Donc pour cela, nous avons besoin de deux portes OU: une pour chaque LED. Cette porte laisse le courant passer que lorsqu’au moins une de ses 2 entrées logiques est à 1.
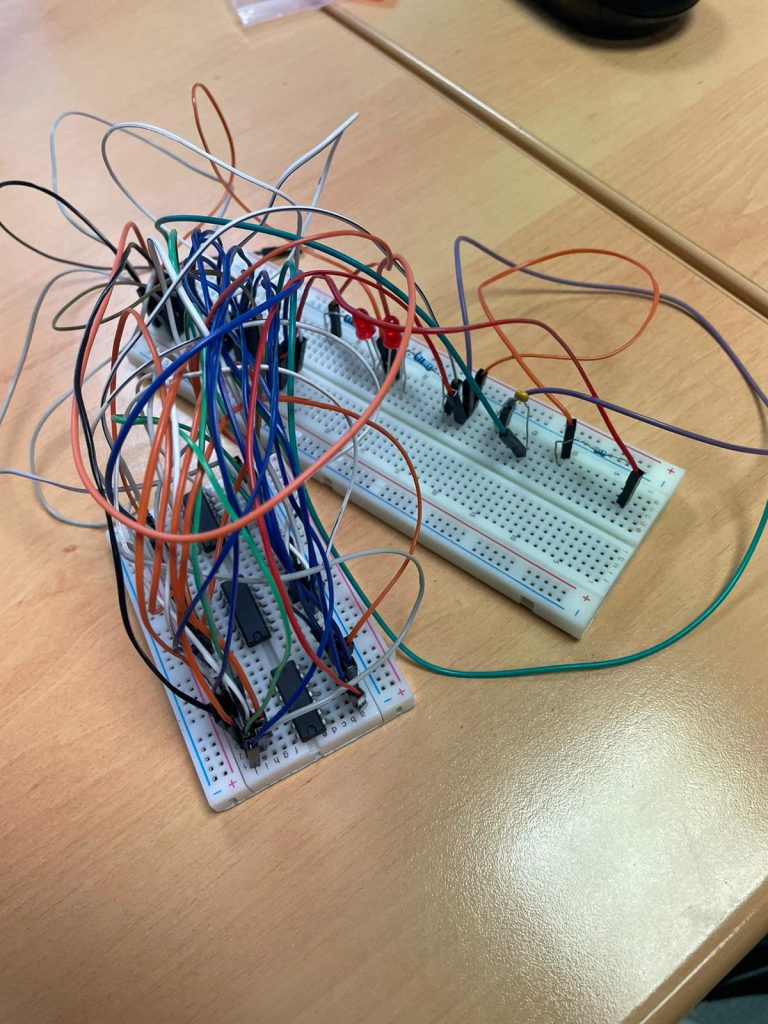
LE CIRCUIT COMPLET
Voici le circuit complet en utilisant des BreadBoard
4.Bilan
Ce projet a été pour nous une expérience extraordinaire. Même si nous n’avons pas eu le temps d’aller au bout du projet, nous sommes très heureux du travail accompli pendant ces trois derniers mois.
Ce projet nous a permis de nous remémorer quelques uns de nos cours de première année et de deuxième année, c’est dont un projet transversal.
Quoi de mieux pour un projet que d’avoir une grande liberté sur le sujet à traiter ?
Bonjour à tous, nous sommes 2 étudiants en deuxième année à Polytech Angers. Depuis quelques temps, chaque groupe travaille sur un projet différent et vous voilà arrivé à la présentation du notre.
Notre projet consiste à illustrer des concepts de mécanique. La matière “Mécanique du solide indéformable” est enseignée en première année à Polytech Angers et certaines notions peuvent être complexes à visualiser. C’est là que nous intervenons, notre but est de choisir certains sujets de la matière et de trouver un moyen de les mettre en forme afin de les rendre plus imagés pour les futurs élèves.
Présentation de nos deux objets
Nous avons choisi deux objets pour illustrer deux phénomènes distincts de la mécanique du solide.
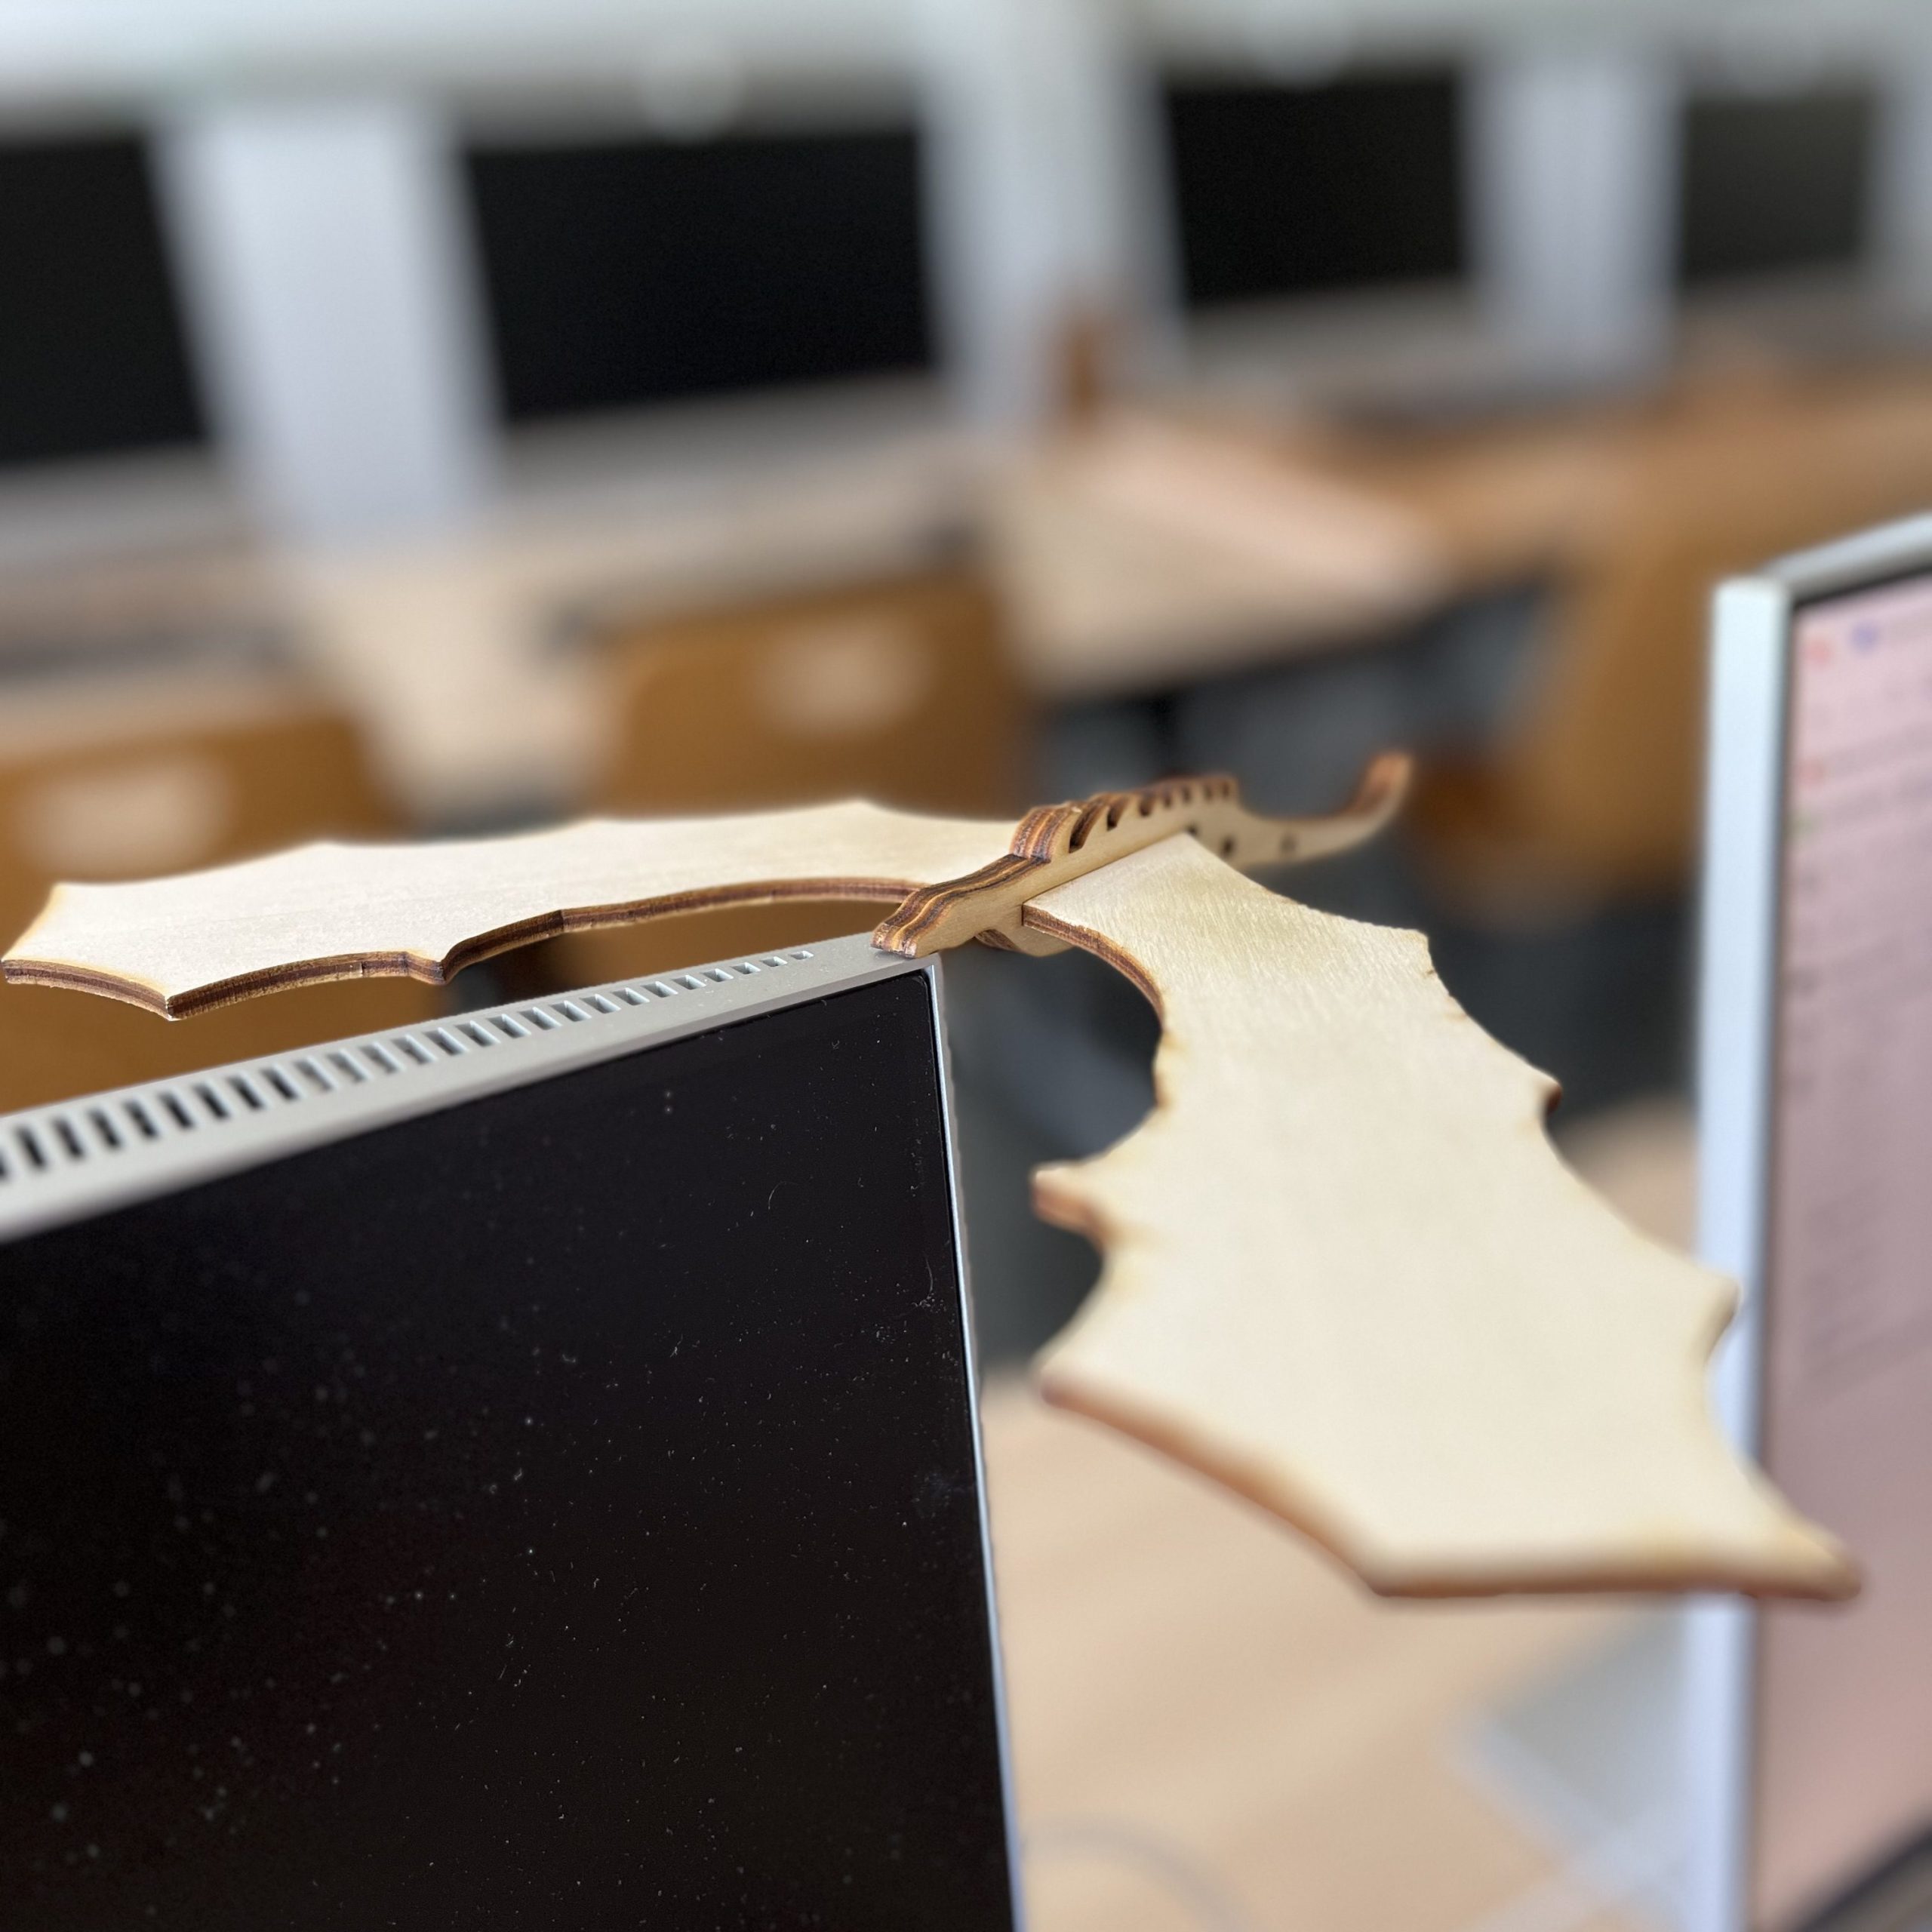
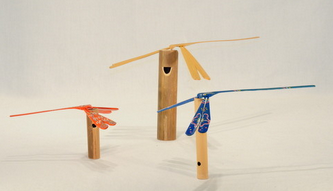
Un Dragon réalisé par nos soins afin d’illustrer le concept de centre de gravité. Inspiré du CC de mécanique du solide 2023/2024, le but est d’avoir un objet avec un centre de gravité assez surprenant dû à une distribution de masse assez atypique.
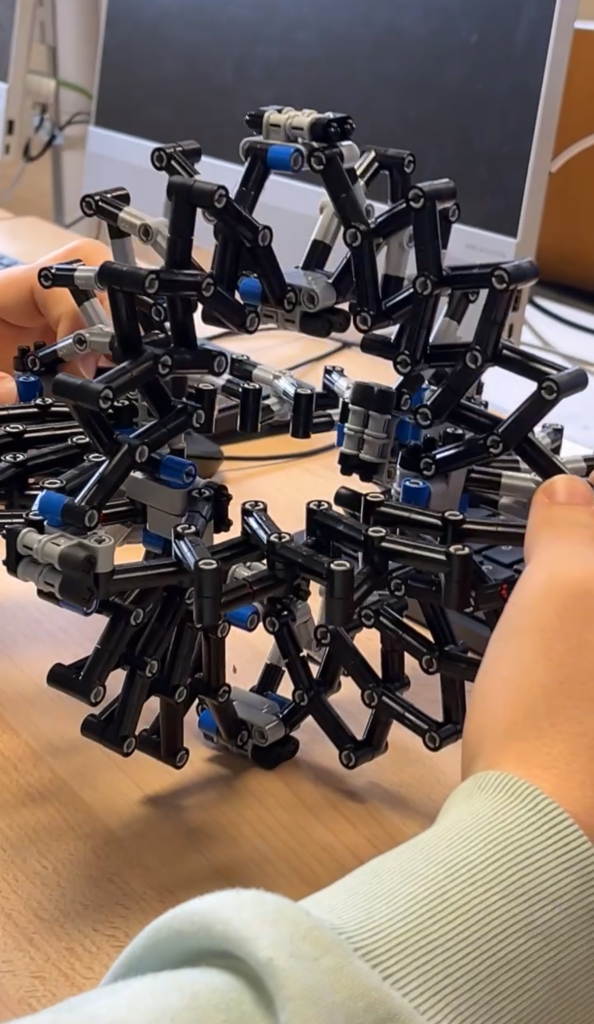
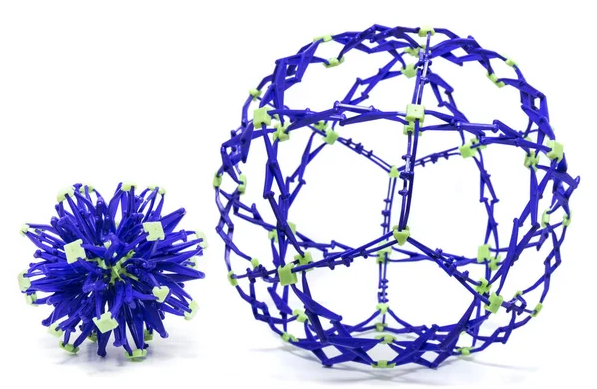
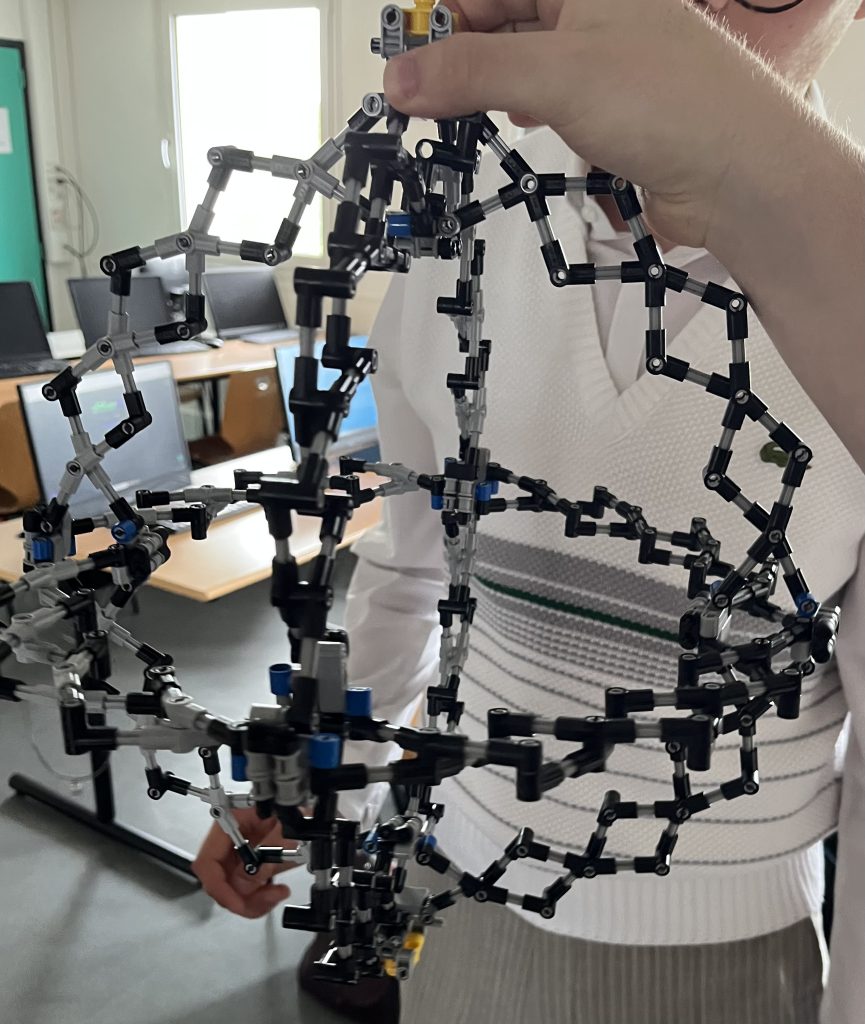
Le deuxième objet est quant à lui à propos de la conservation du moment cinétique. Pour cela, nous nous sommes inspirés d’un phénomène que l’on a tous sûrement observé sans le savoir. Une patineuse artistique effectue des rotations sur elle-même, en écartant ou resserrant ses bras, sa vitesse fluctue. Nous avons donc choisi de réaliser une sphère d’Hoberman en LEGO, plus connue sous le nom de “balle extensible”. Notre but est d’avoir un objet dont on peut modifier l’amplitude durant sa rotation et donc observer les variations de vitesse à l’instar de la patineuse.
Déroulement du premier projet
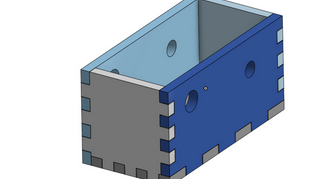
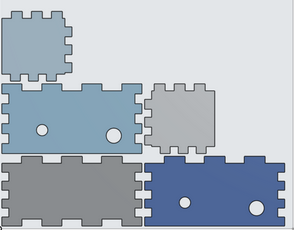
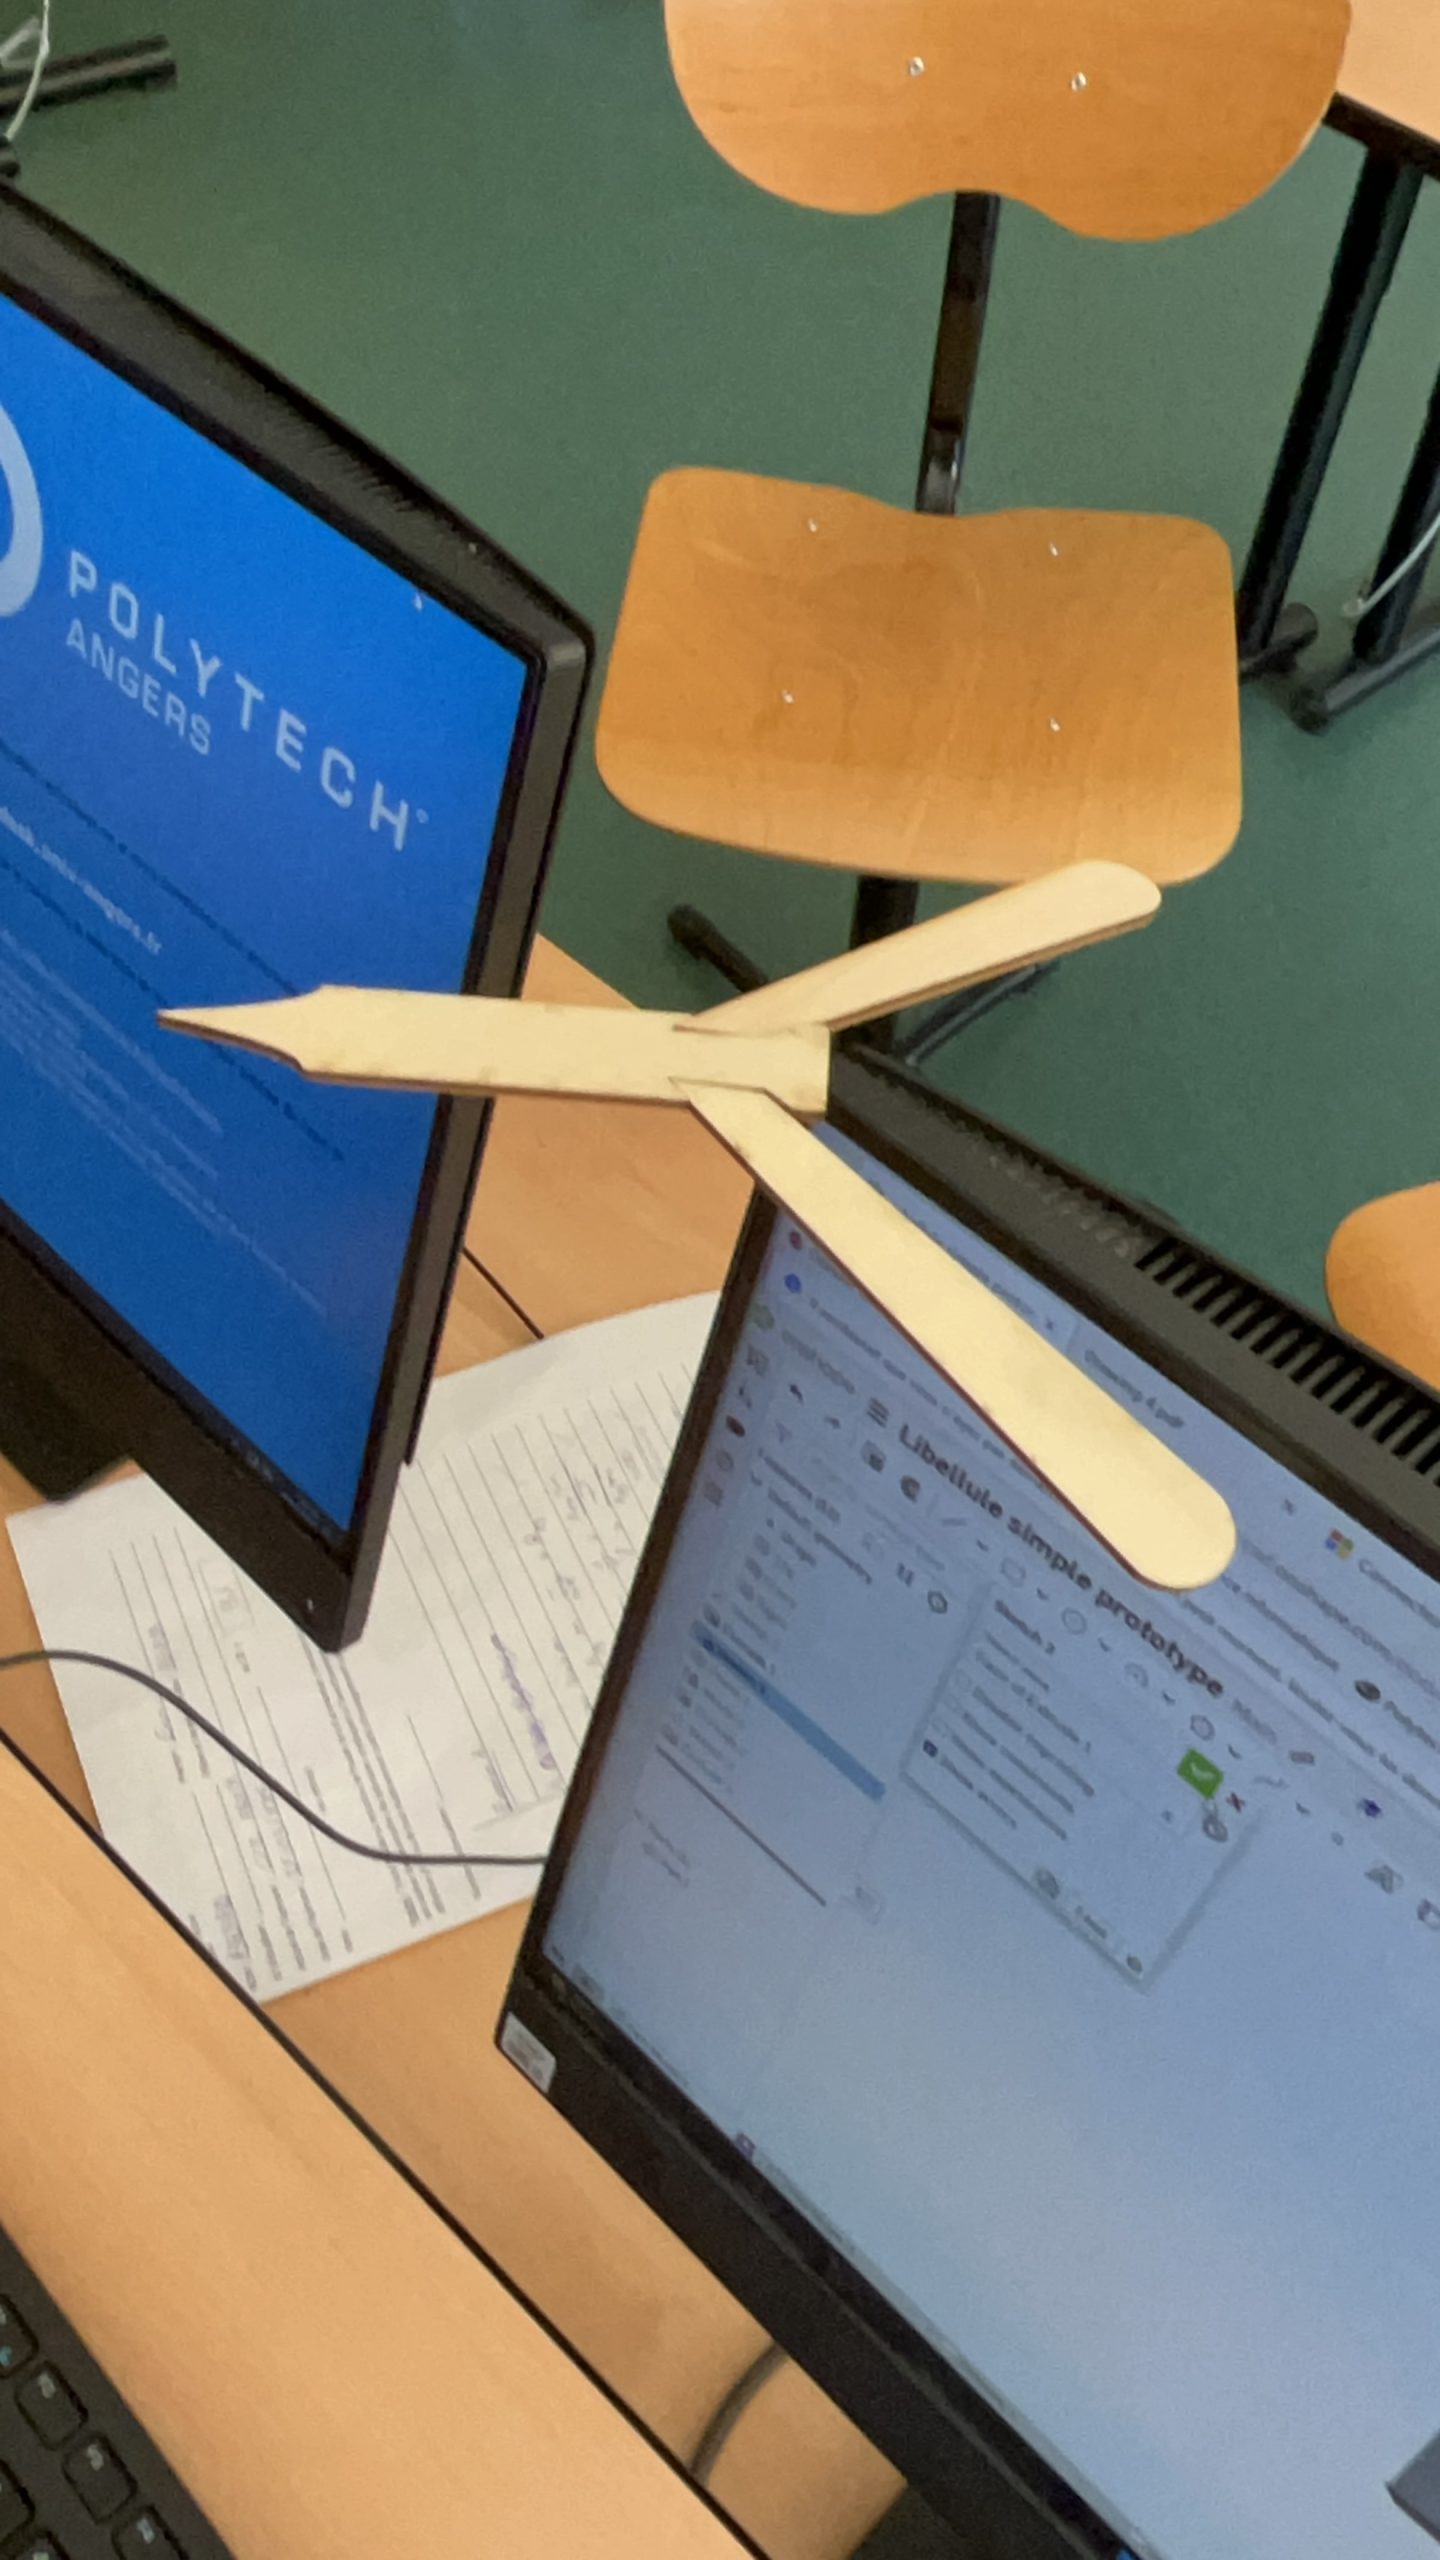
Imaginez un objet dont l’objectif est d’avoir un centre de gravité spécial, quelle étape sera la plus difficile d’après vous ? Le centre de gravité en question ? Et bien non. Pour pouvoir le comprendre il est important de savoir que cet objet sera entièrement réalisé à la découpeuse laser. Elle permet de découper des fines planches de bois contreplaqué. Nous devons donc découper plusieurs planches que l’ont assemblera ensuite. La première étape est donc de construire notre projet sur ordinateur à l’aide d’un logiciel CAO (conception assistée par ordinateur). Nous avons choisi Onshape, car il permet de travailler à plusieurs sur le même fichier. De plus il est disponible en ligne et donc accessible depuis tous les postes de l’établissement. Nous avons d’abord dû réaliser un prototype dans le but de tester le logiciel de CAO, découvrir la découpeuse laser et surtout essayer la fonction “laser joint” sur le logiciel qui nous permet d’assembler des pièces découpées à l’aide de créneaux.
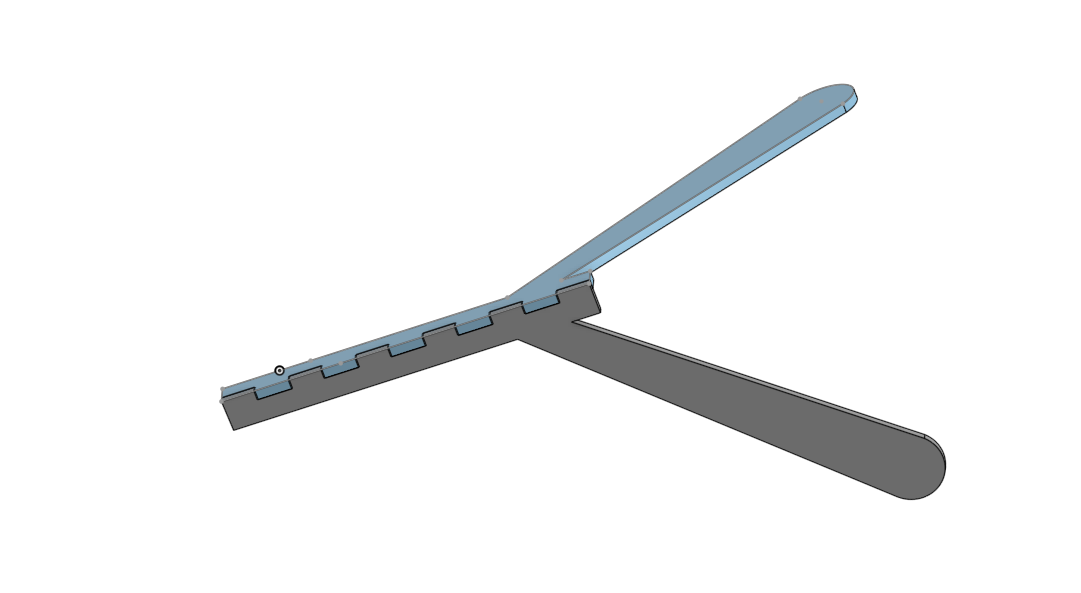
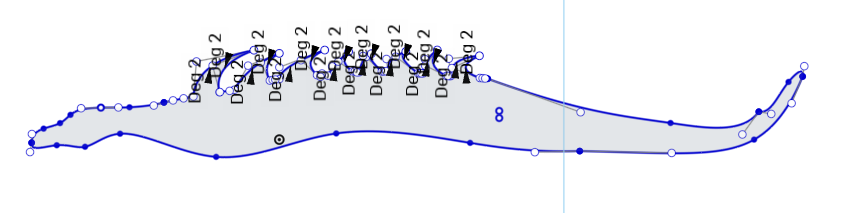
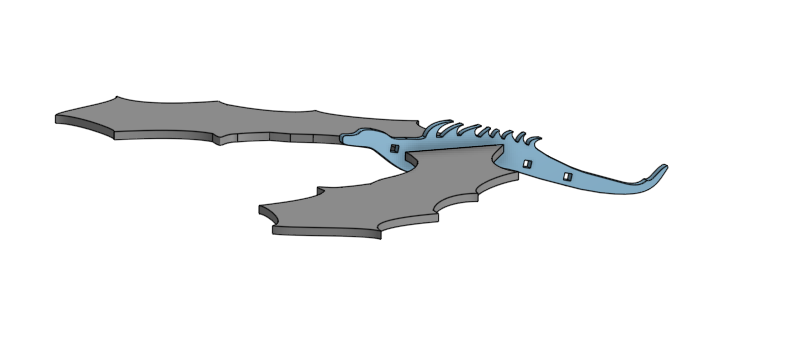
Les images ci-dessus sont une seule et même pièce en CAO, la première nous permet de visualiser la pièce que nous allons imprimer, la deuxième est la forme sous laquelle la découpeuse laser doit recevoir notre pièce et donc, sera la forme sous laquelle notre pièce sortira.
Nous nous sommes donc inspirés de la libellule du CC de l’année précédente pour concevoir notre premier prototype.
Sachant que le logiciel nous permet de connaître le centre de gravité supposé de notre pièce (nous épargnant les calculs), il est important de savoir que pour assembler les différentes parties de notre objet grâce aux créneaux il est nécessaire de réaliser un serrage, autrement dit que la pièce à emboiter soit légèrement plus large que la fente censée l’accueillir. Notre première CAO fût donc un prototype d’une libellule très simplifiée dont le but principal est de vérifié la précision du logiciel quant à la position du centre de gravité mais surtout de tester notre serrage.
Sympa n’est-ce pas ? À vrai dire, pas autant que cela ne puisse paraître… Et les “ailes” ne tiennent pas vraiment. Cela va engendrer plus de problèmes que l’on aurait pu le croire.
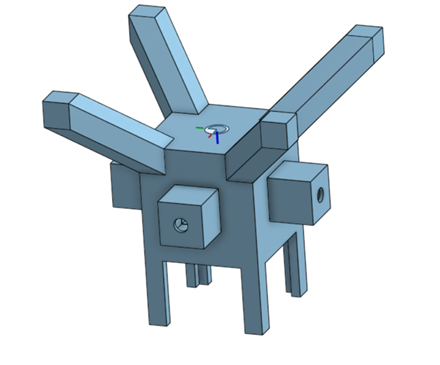
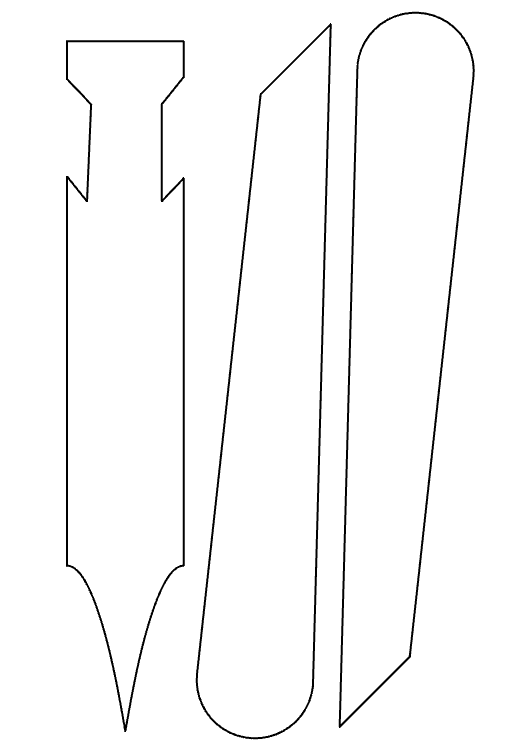
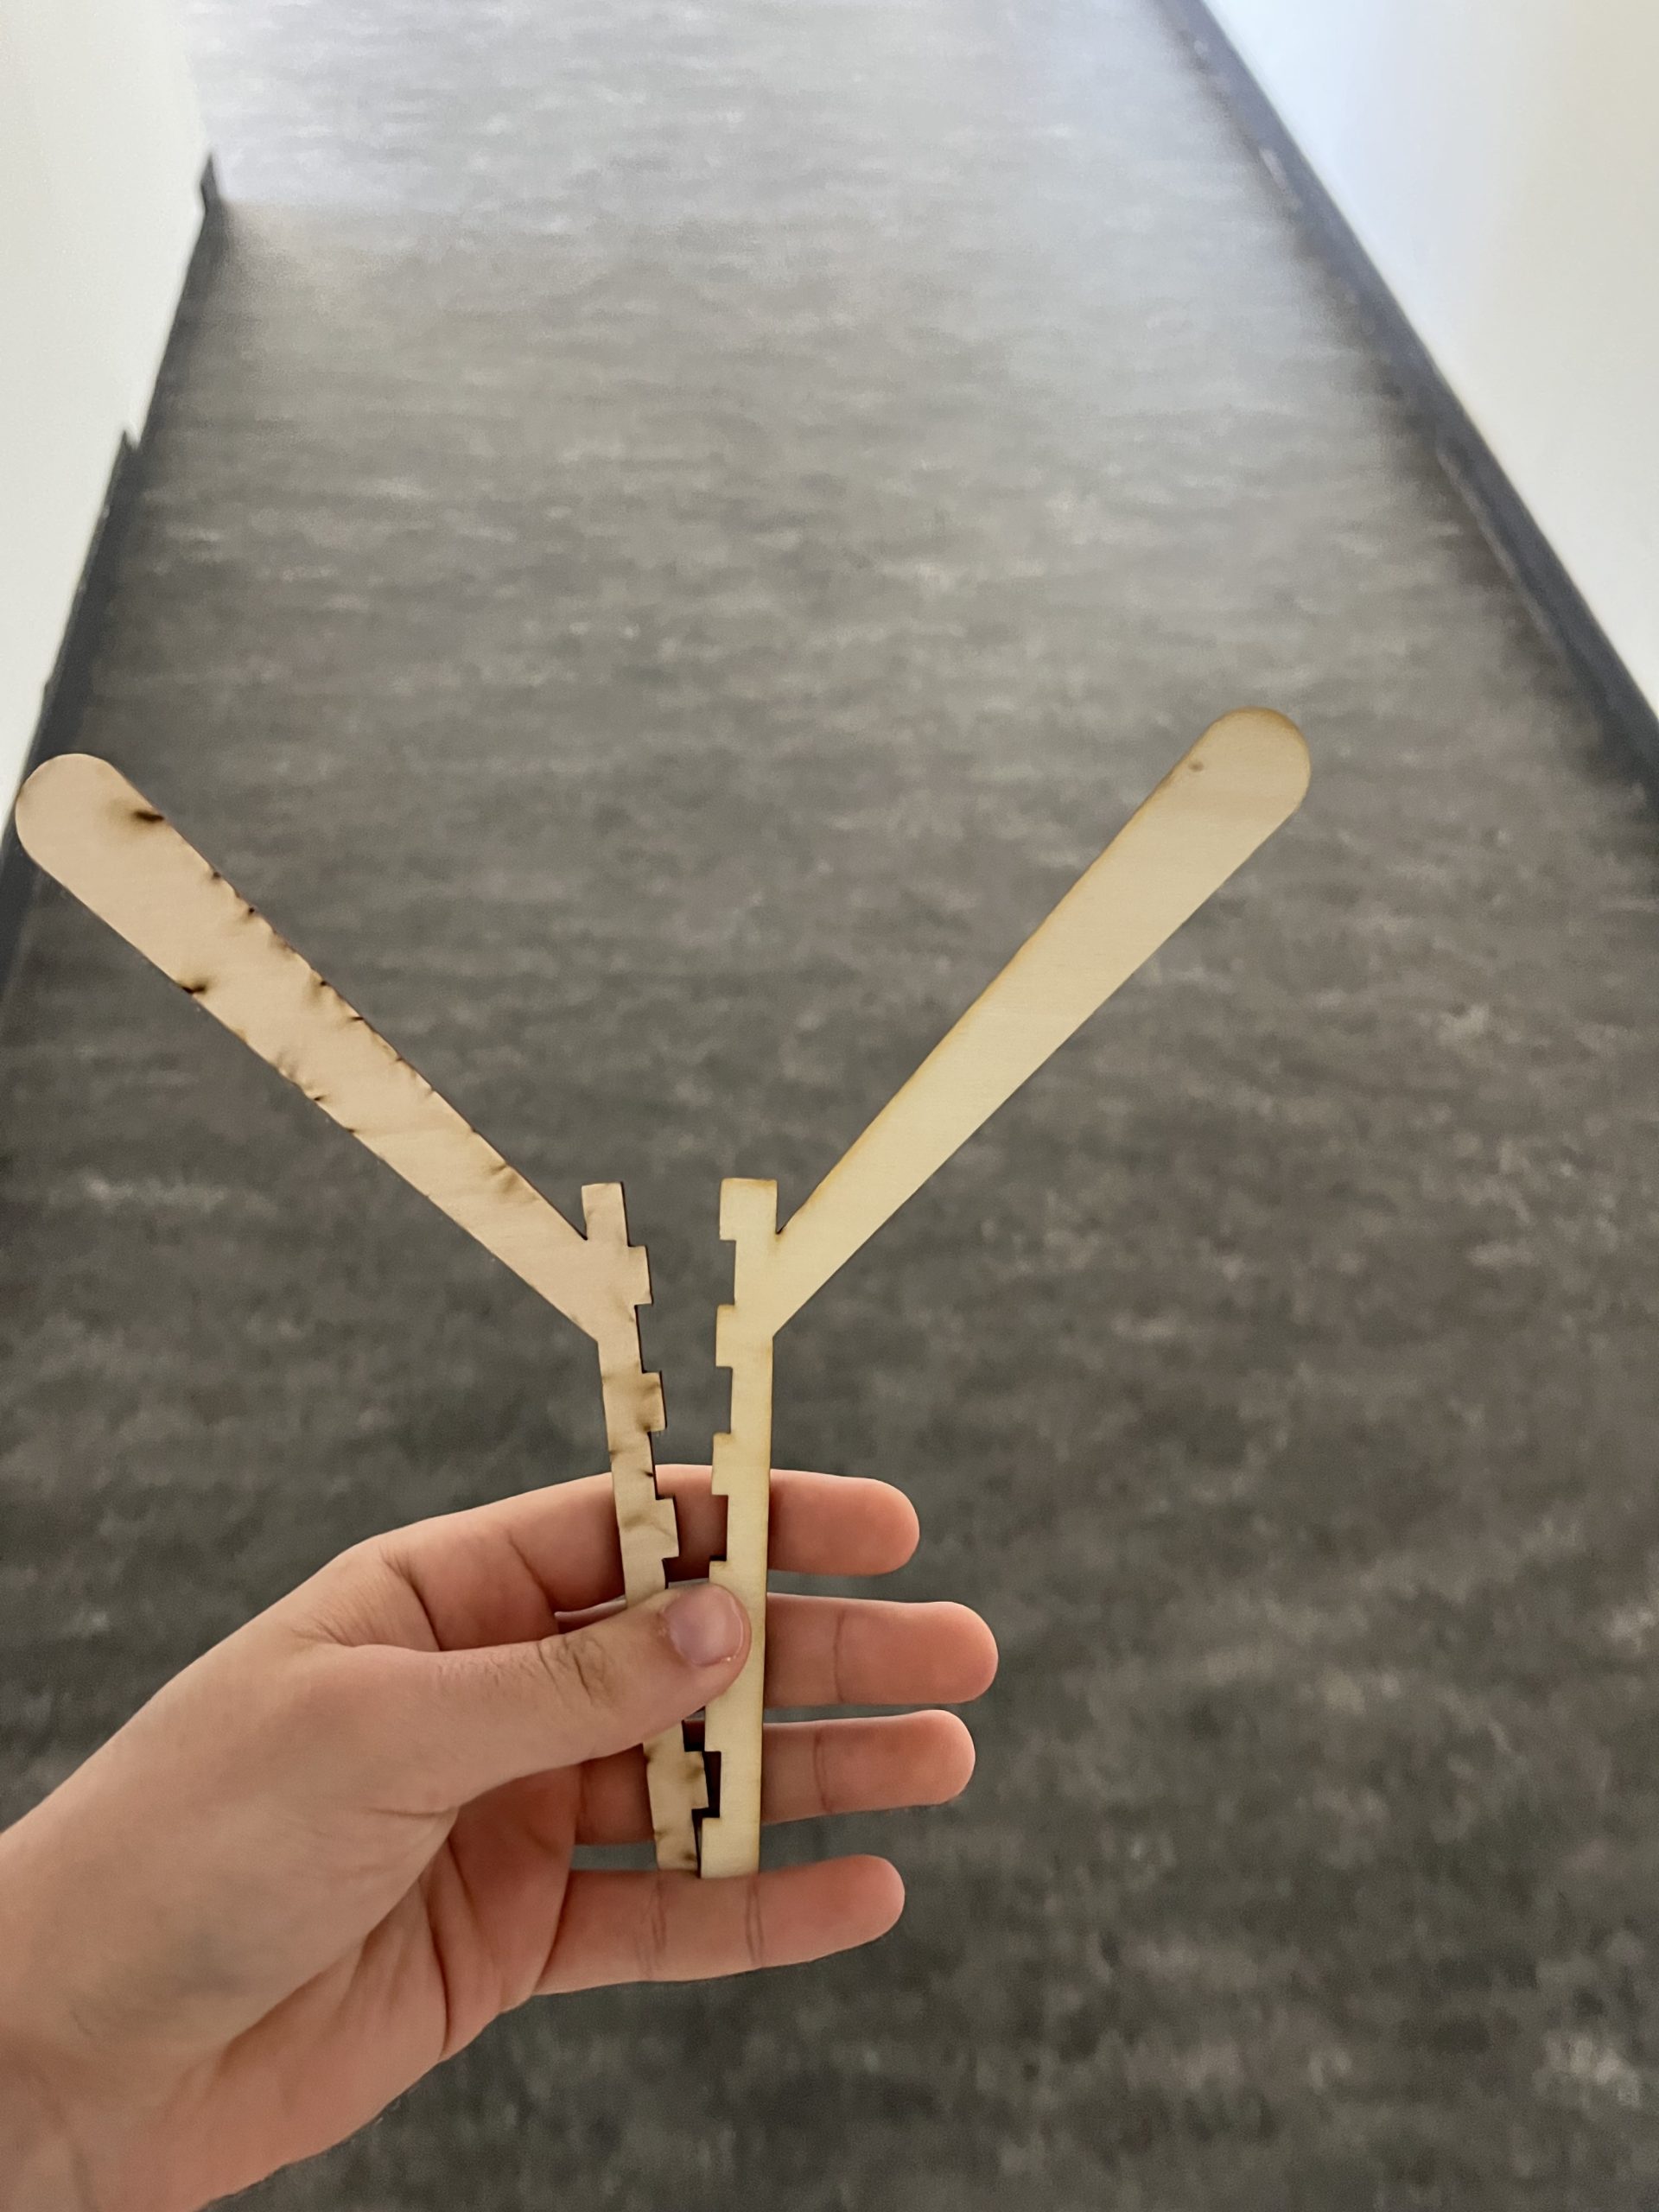
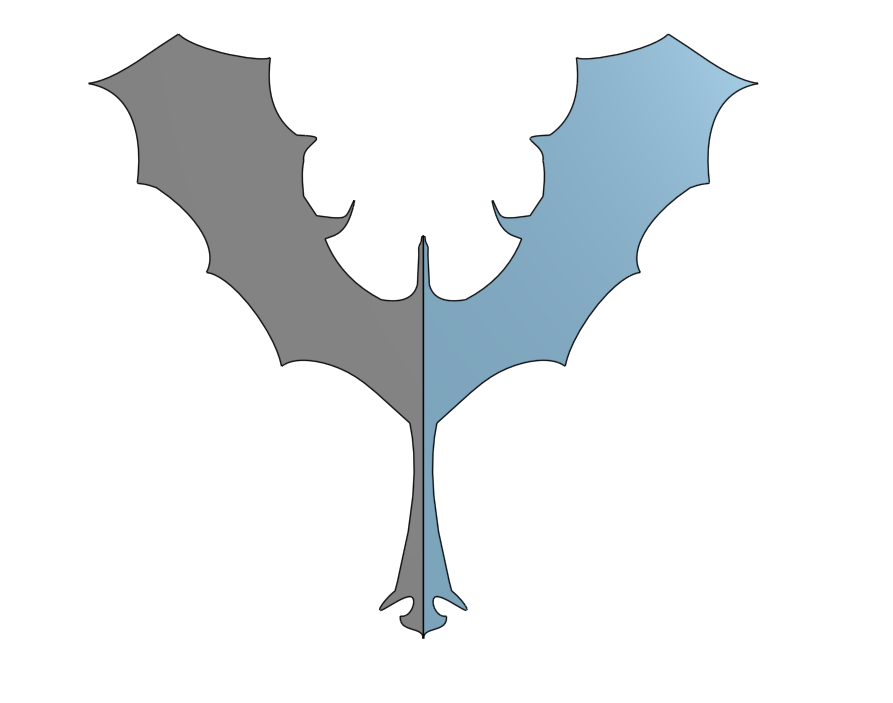
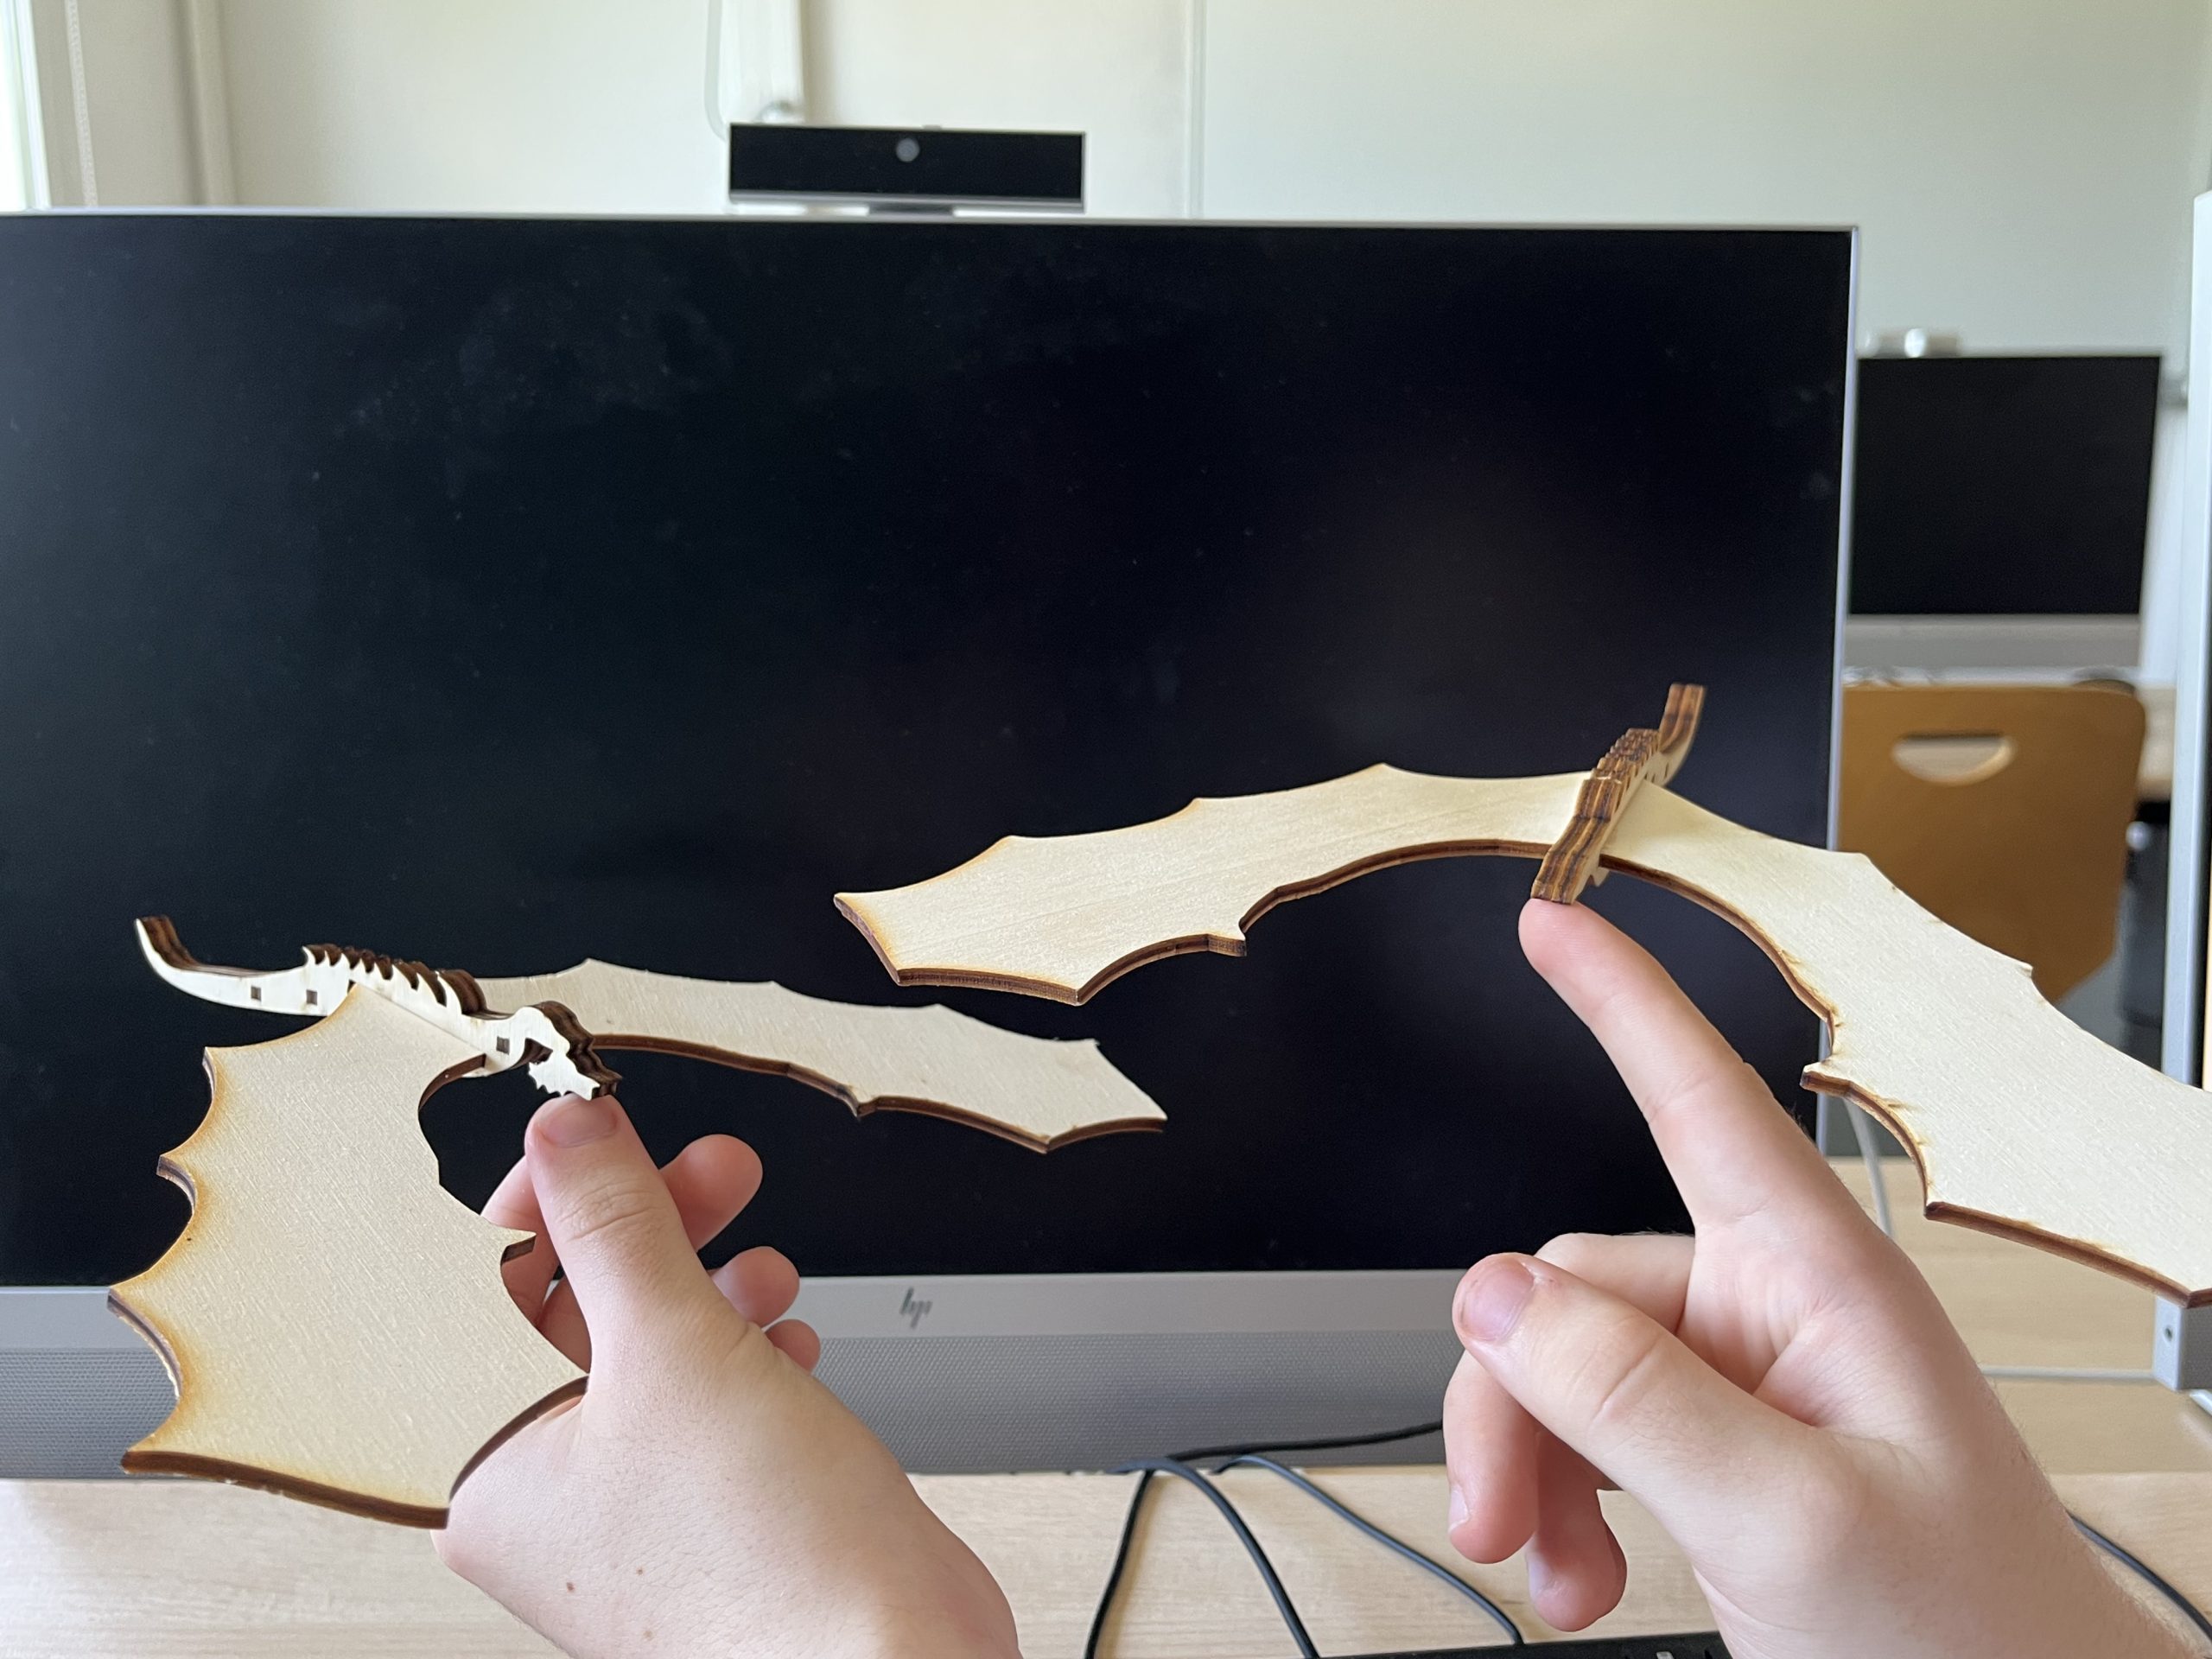
Certains se diront alors, mais pourquoi ne pas tout faire à plat d’un seul et même bloc ? En réalité, les ailes doivent être inclinées vers l’avant mais aussi vers le bas pour avoir une bonne stabilité. Voici donc notre principal problème : l’assemblage. En l’occurrence ici, la découverte du premier problème majeur, les ailes doivent être penchées vers l’avant et vers le bas, dans une fente plate avec une ouverture croissante. Autrement dit, nous devons gérer deux angles d’inclinaisons pendant l’emboiture dans une fente qui ne permet pas de liberté de mouvement et c’est un problème impossible à prévoir sur la CAO. Après de longues réflexions et l’aide de monsieur Verron, nous avons eu une nouvelle idée : ne pas réaliser la CAO de manière à devoir relier les ailes au corps mais plutôt de sorte à avoir une seule pièce découpée en deux en son centre. Nous n’aurions donc plus qu’un angle à gérer et le soucis semblerait réglé. L’idée est assez complexe à visualiser alors voici des photos de notre nouvelle pièce et de sa CAO réalisée en amont :
L’idée semble plutôt bonne, nous avons donc réalisé une première CAO du dragon, histoire de rendre le tout plus attrayant qu’un prototype rectangulaire.
En réalité, ce n’est pas exactement le tout premier dragon, plusieurs retouches ont déjà été faites pour arriver à celui-ci mais seulement esthétiques en faisant évidement attention à garder le centre de gravité souhaité. Cette fois, c’est lors de l’application de la fonction laser joint qu’un nouveau problème s’est présenté, le corps est bien trop fin pour y mettre des créneaux au milieu et le modifier changerait tout l’équilibre. Après plusieurs heures de réflexion, un choix a été effectué. Nous réalisons maintenant le corps de face sur la CAO et les ailes à plat, ce qui encore une fois est plus simple à comprendre en image :
Après un long travail sur la forme, le point d’équilibre, la manière d’attacher les ailes au corps, le serrage de celles-ci et surtout de nombreux essais, nous obtenons un objet final très correct.
Pas peu fiers du résultat, néanmoins nous sommes plutôt déçus du par rapport au temps de travail investi. Nous nous sommes rendu compte bien trop tard que l’imprimer en 3D par exemple nous aurait évité bien des soucis que nous avons eu en conséquences de l’utilisation de la découpeuse laser. La réalisation du dragon était néanmoins super agréable et nous sommes fiers d’avoir enfin réussi à mettre en forme cet objet.
Déroulement du deuxième projet
Le second projet a été réalisé en bien moins de temps bien que l’idée de celui-ci était présente dès le début mais grandement retardée par le retard causé par la réalisation du dragon.
L’idée initiale était d’imiter la patineuse artistique afin de reproduire l’effet de conservation d’énergie cinétique visible. Pour cela, nous souhaitions d’abord partir sur l’idée d’une toupie avec des bras que l’on pourrait rétracter durant sa rotation. Là est tout le problème, comment faire rentrer et sortir des bras pendant la rotation ? L’idée paraissant la plus simple : un mini moteur, mais il est trop tard pour le commander et surtout il nous faudrait une extrême précision sur la CAO pour lui laisser une place à l’intérieur de la toupie… Autant dire que ça s’annonçait long et compliqué. Nous avons rapidement compris que la CAO ne serait pas efficace car l’imprimante 3D demanderait trop de temps (que nous n’avons pas) pour réaliser plusieurs essais et nous n’avons pas de solution pour rentrer et sortir les bras durant la rotation.
CAO rapide et abandonnée d’une “toupie”
La seule possibilité restante est l’utilisation de LEGO. L’idée peut paraître farfelue néanmoins les LEGO sont connus pour avoir une grande précision et ils permettent le mouvement ! Exactement ce que nous souhaitons. Après plusieurs heures de recherches, c’est monsieur Verron qui proposa l’idée de la sphère rétractable autrement appelée la sphère d’Hoberman. En effet, son “ouverture” nous permettrait d’avoir un effet similaire à l’extension des bras.
Sphère déployable “d’Hoberman”
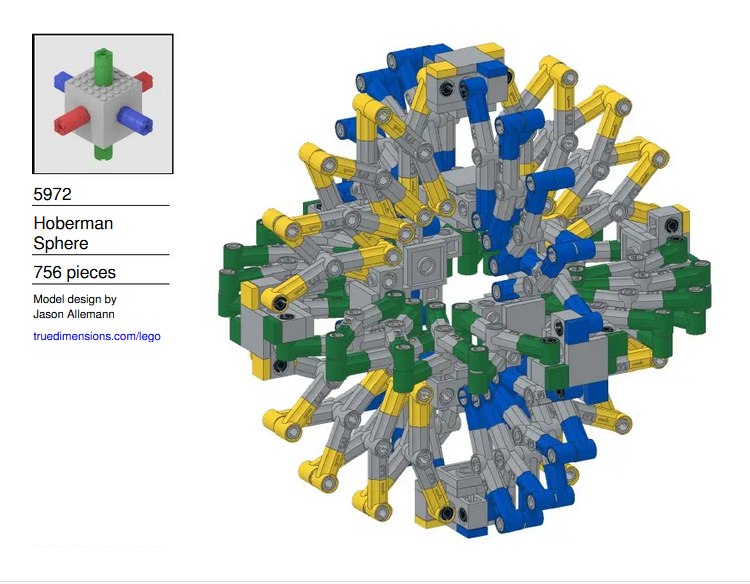
Les recherches de monsieur Verron ont permis d’avoir un PDF expliquant comment la reproduire en LEGO.
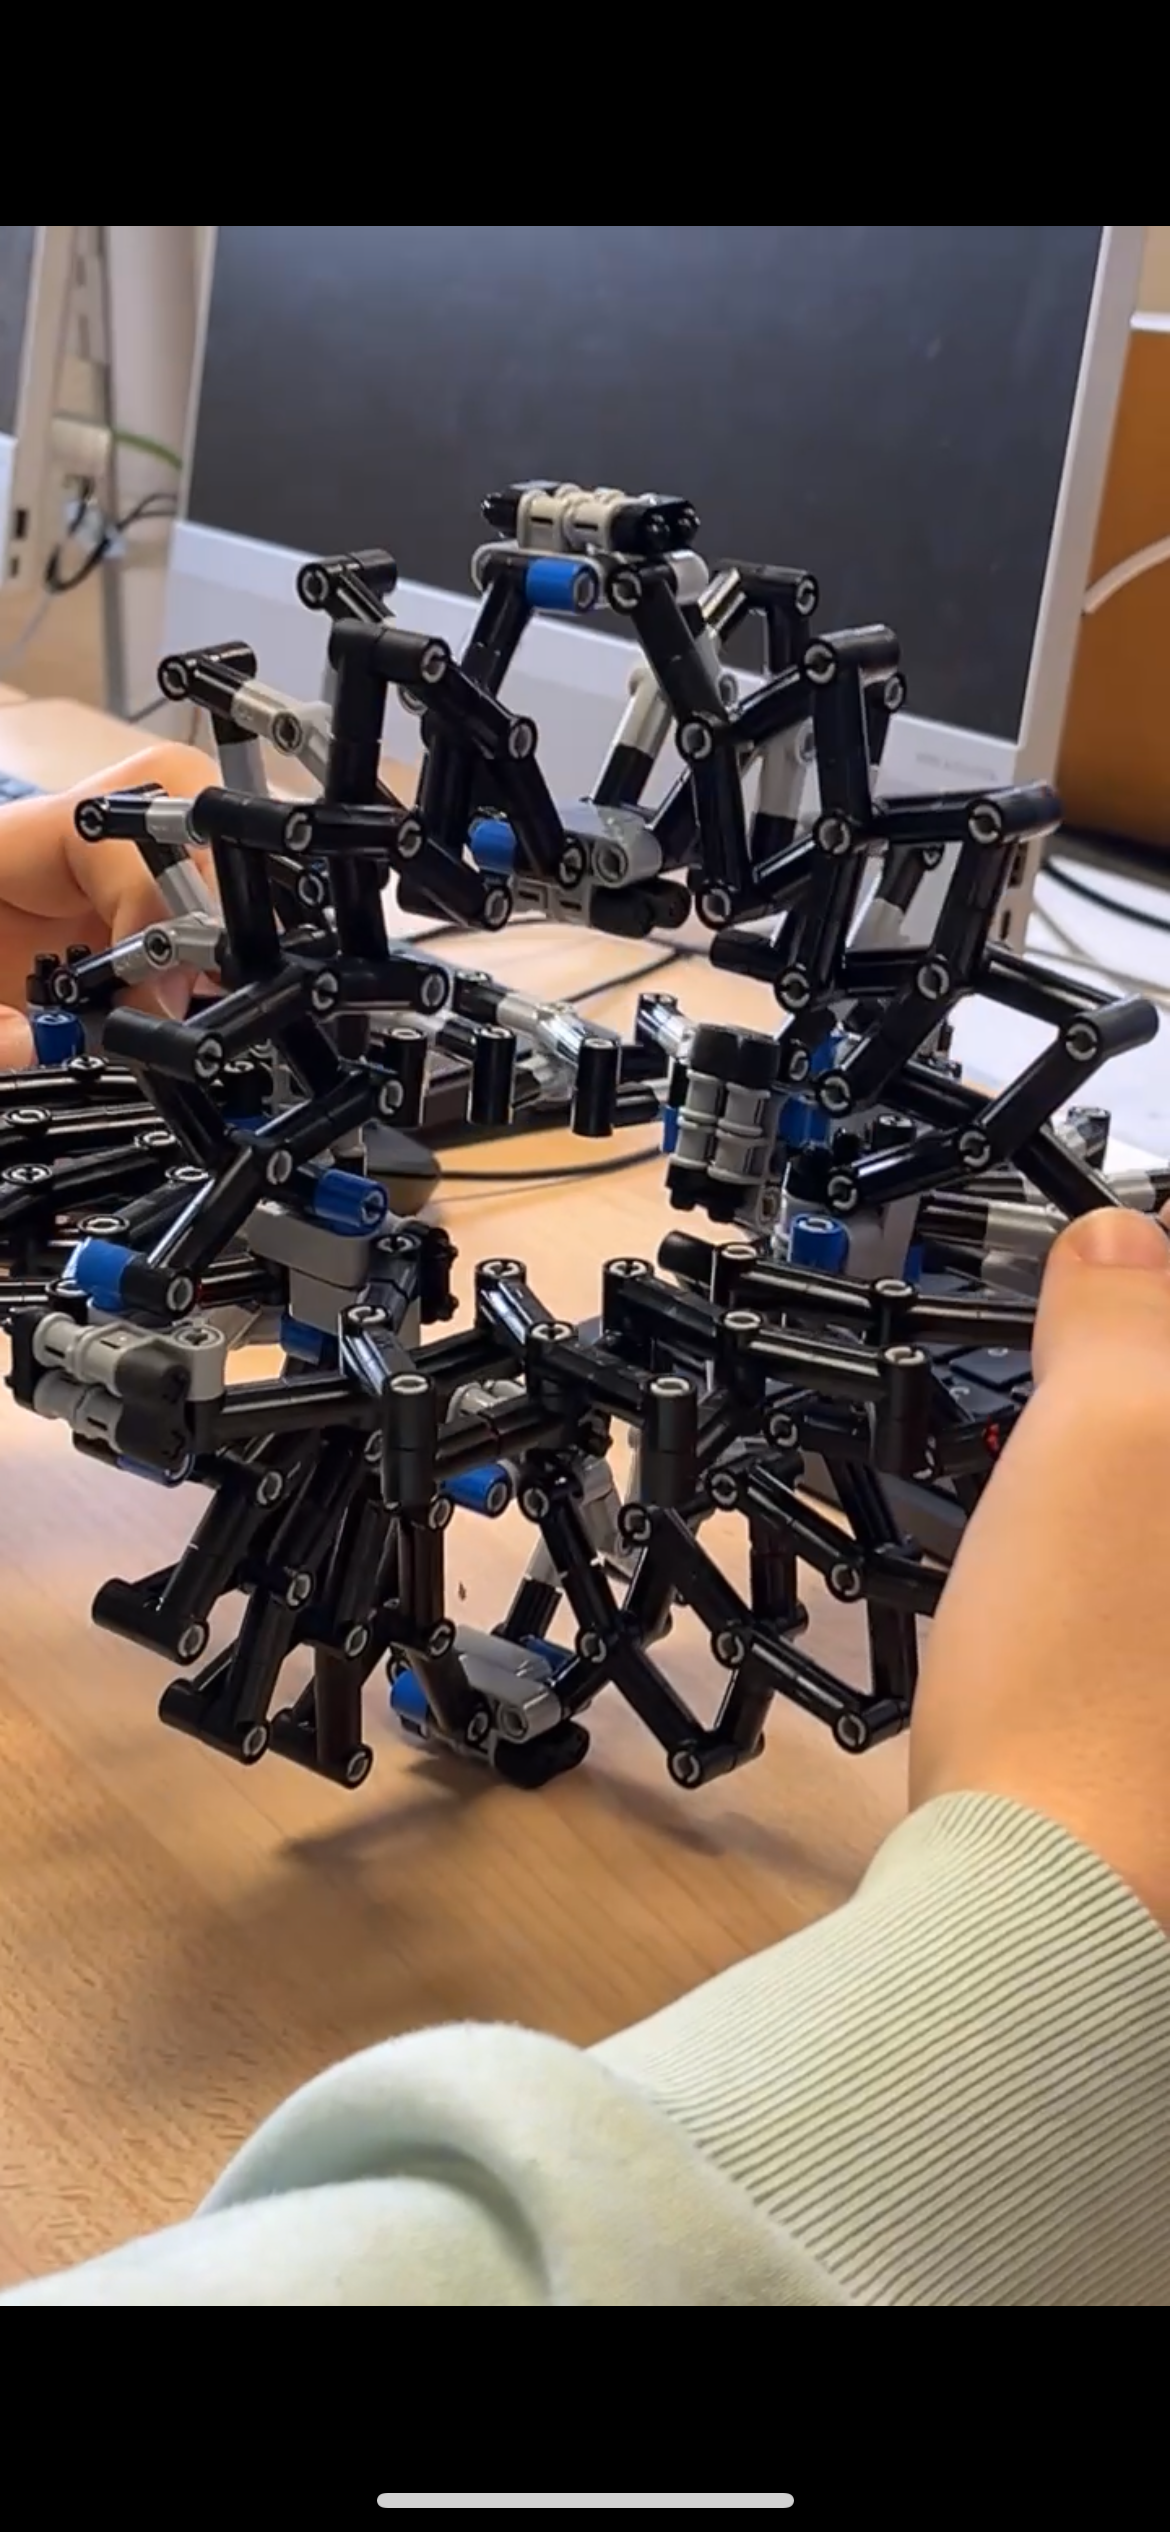
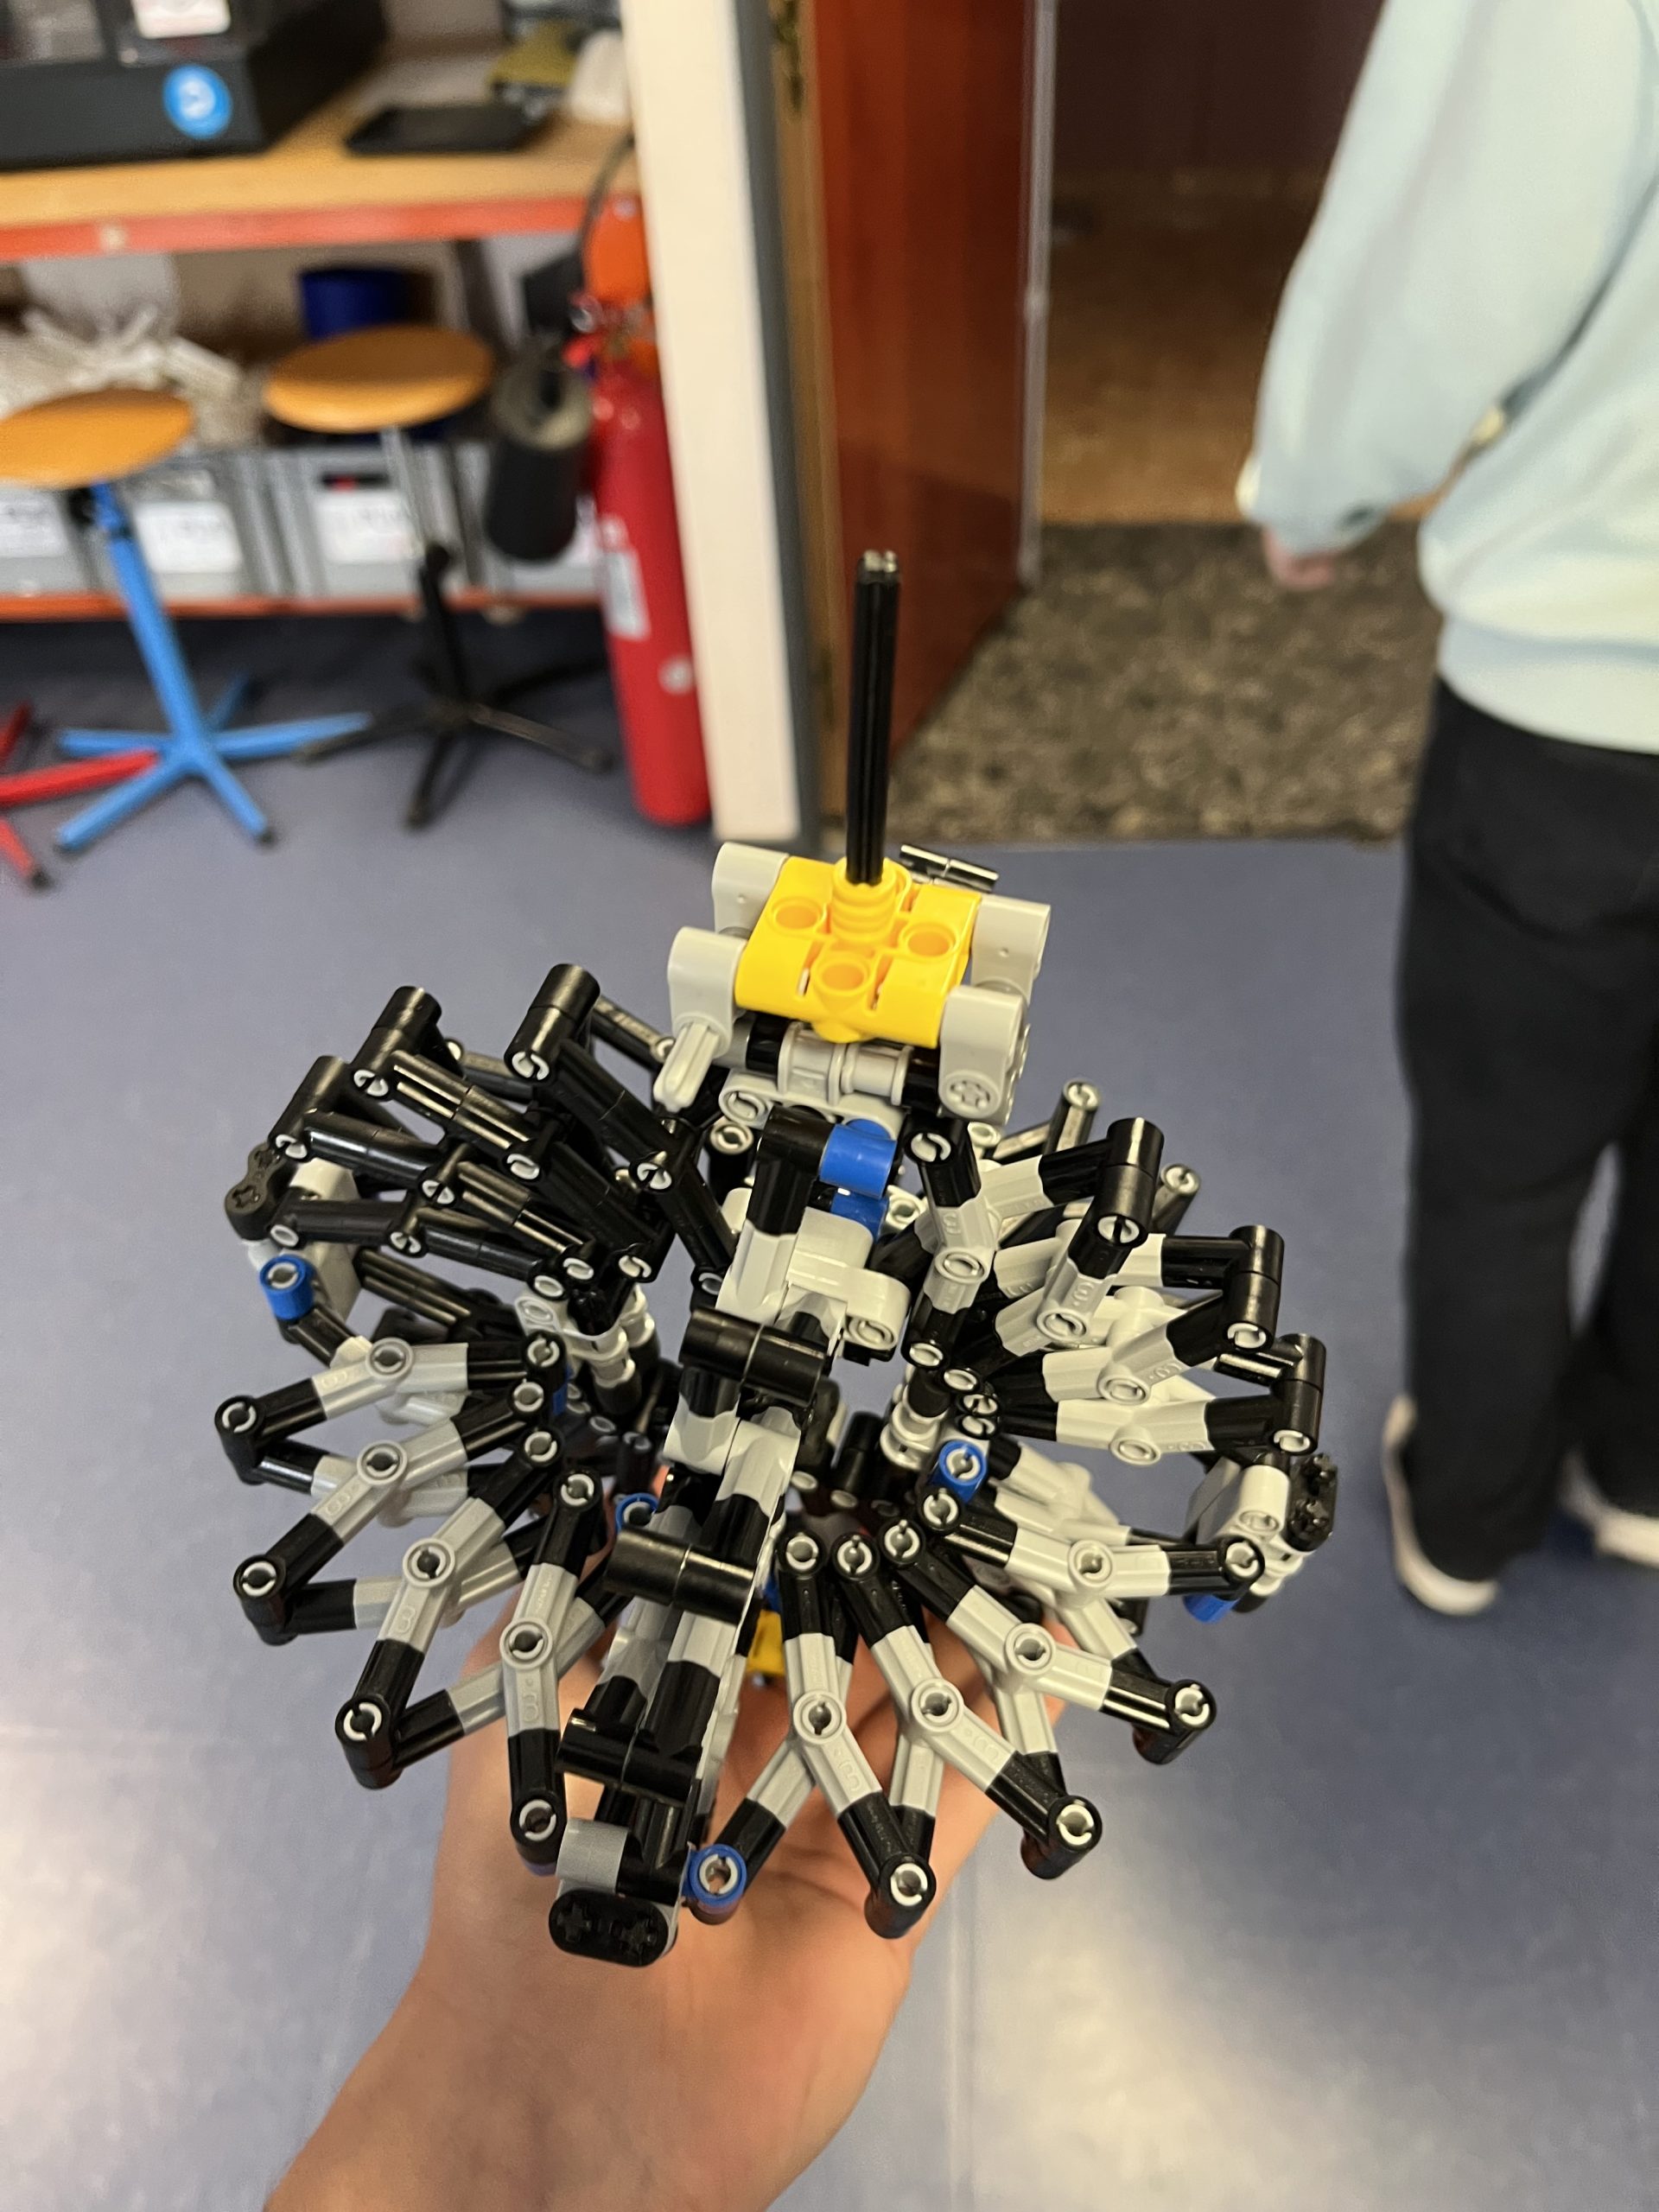
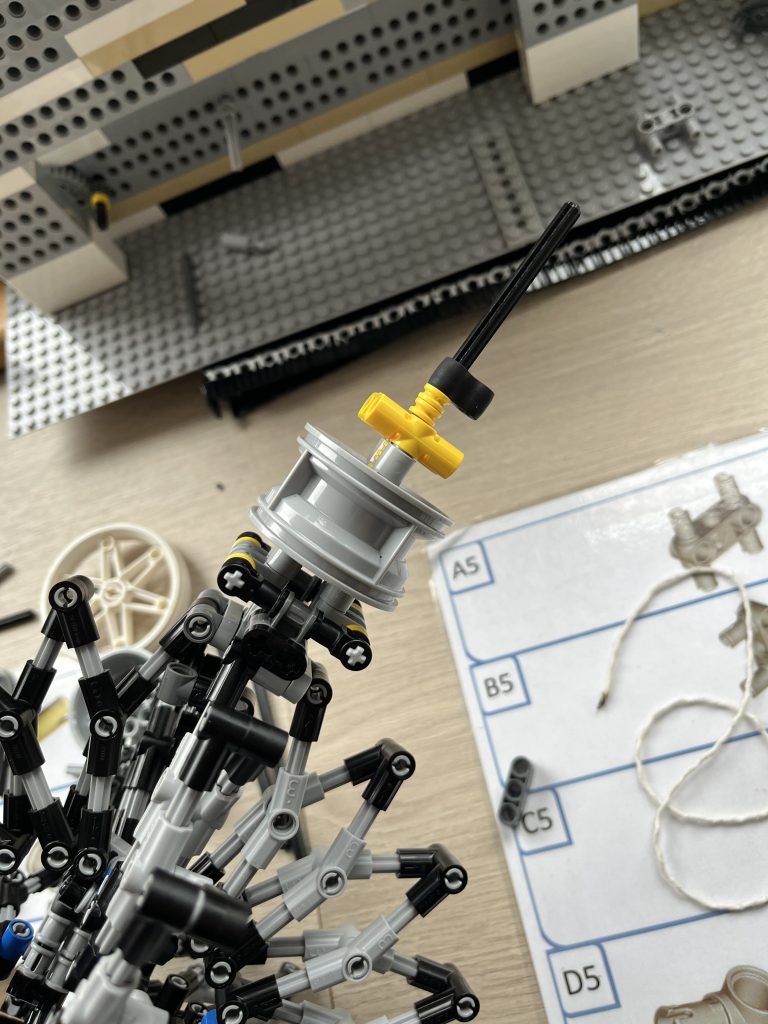
Après l’avoir construite, nous avons dû trouver un moyen de rajouter une tige nous servant à la mettre en rotation. Il a donc fallu trouver une manière de désolidariser la tige de la sphère pour ne pas bloquer la rotation lors de la saisie de la tige.
Sphère en LEGOAjout d’une tige désolidariser
Désormais la sphère tourne mais présente quelques problèmes de stabilité lors du lancement, de plus elle ne tourne pas bien longtemps. Notre but est donc d’améliorer la rotation et d’éviter les frottements qui pourraient la ralentir.
Lors de nos tests pour essayer de rendre la rotation plus stable, nous en avons profiter pour l’agrandir et la rendre plus impressionnante.
Sphère agrandie
La rotation a été stabilisée et la boule agrandie, désormais, essayons de la trouver un moyen de la lancer avec une petite corde pour améliorer sa rotation. Nous devons donc trouver un moyen de fixer une nouvelle pièce qui ne gêne pas la rotation.
Nous avons trouver un moyen d’enrouler une corde, nous avons aussi préparer un fil de coton qui servira de corde, plus qu’à tester le montage.
Il s’avère que la cordelette lance la sphère trop fort, la force centrifuge devient trop grande pour pouvoir appuyer dessus (pour la faire rétrécir) sans que des pièces ne lâchent. L’idée est donc abandonnée surtout au vu du peu de temps qu’il nous reste nous préférons continuer de la renforcer pour la lancer correctement à la main et qu’elle tourne plus longtemps.
On finit par obtenir un résultat dont nous sommes fiers aussi ! Surtout compte tenu de l’efficacité dont nous avons fait preuve.
Sphère d’Hoberman terminée
En guise de conclusion, la réalisation de ces projets a été globalement de bons moments nous permettant de travailler différemment et en autonomie. Néanmoins, si c’était à refaire, l’organisation de notre temps serait à revoir.
Introduction : Présentation du commanditaire et des attendus
Le projet de réalisation du Smoothie Bike résulte du besoin d’une association. L’association commanditaire est “La passerelle”, l’association de santé de l’université d’Angers (SSU). En effet, cette association souhaitait remplacer leur propre Smoothie Bike pour les différentes raisons énumérées ci-dessous. Ce dispositif permettra d’animer par la suite des opérations de sensibilisation sur différents lieux. Les attendus sont :
Une bonne résistance : Plusieurs personnes de différents gabarits vont utiliser le dispositif.
Une diminution du bruit : Le précédent smoothie Bike était relativement bruyant à cause du système de transmission.
Praticité : Le dispositif va être transporté régulièrement. Il est nécessaire qu’il soit léger (20kg environ) et qu’il puisse rentrer dans un coffre de voiture. La maintenance devra se faire avec des outils de bricolage basiques (clé à laine etc…) De plus, un cadre “col de cygne” a été exigé pour que les personnes portant des jupes puisse utiliser le vélo sans être incommodé.
Design : A la demande de l’association, le logo de l’association devra apparaître sur la roue avant.
Sécurité : Les soudures devront être sûres (une étude sur ordinateur devra être effectuée). Les rayons de la roue devront être couverts avec un cache. Le mixeur devra être détachable et étanche.
Une première phase de recherches
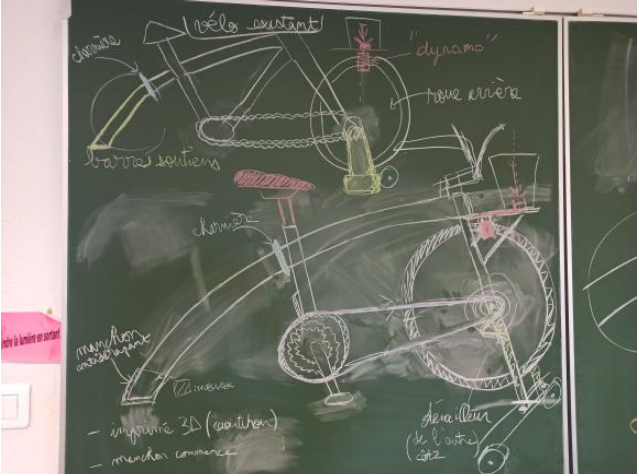
Pour notre projet nous avons commencé par mettre en commun nos idées respectives afin d’établir une première esquisse de notre smoothie bike.
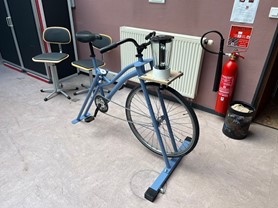
Nous avons décidé de construire notre vélo de façon à ce qu’en pédalant, la roue avant puisse entrainer la lame d’un blender pour mixer des fruits. De plus, la roue arrière sera remplacée par un pied car le dispositif est fixe, il ne permettra pas de rouler. Cette roue avant sera légèrement surélevée pour éviter de toucher le sol. Ce choix de cadre demande de faire de la soudure. Le blender sera fixé à l’avant sur un socle pour permettre à l’utilisateur de voire son smoothie se réaliser sous ses yeux.
Dans un premier temps nous avons établi une liste d’achat et acheté les différentes pièces pour notre smoothie-bike. Nous avons décidé d’effectuer notre recherches sur des sites de vente entre particuliers comme Leboncoin pour essayer de limiter notre empreinte carbone (livraison etc…) Nous avons priorisé la recherche du cadre du vélo, car il s’agit de la pièce centrale du projet.
Afin de respecter le cahier des charges qui nous impose un certain budget et un cadre en col de cygne pour une meilleure inclusivité (femmes et hommes s’y sentiront plus à l’aise).
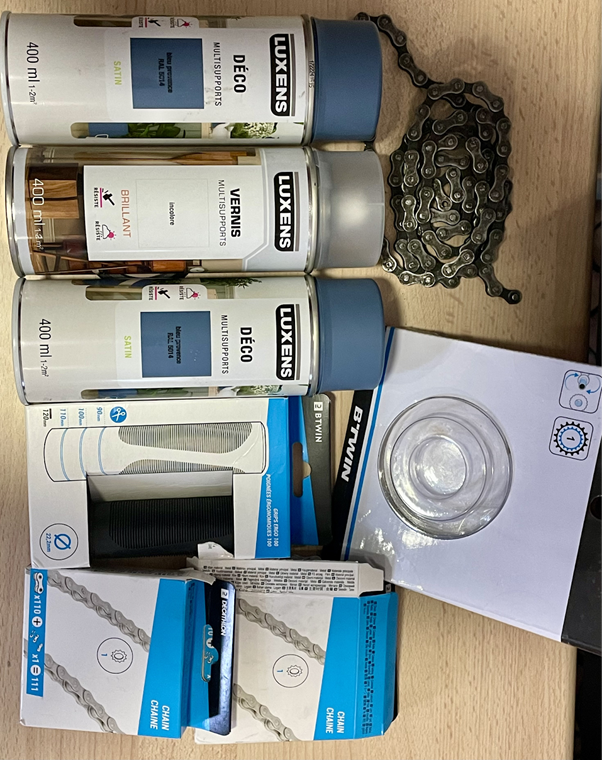
Nous avons fini par trouver un cadre à 10 euros que nous somme allés chercher chez un particulier. Nous avons ensuite trouvé un mixer en verre par la suite. Nous avons aussi passé commande pour des articles plus spécifiques comme des bombes de peintures, des bagues de serrages ou encore des tubes en acier. Pour ce type de matériel, nous avons choisi des enseignes françaises comme Leroy Merlin et CommentFer. Nous avons rencontrés des difficultés qui nous ont ralentis comme des délais de livraison trop longs.
Une phase de calculs et de modélisation
Avant tout, nous avons commencé à modéliser nos pièces par ordinateur afin d’avoir une idée plus précise du système. Nous utilisons le logiciel SolidWorks pour la modélisation par ordinateur (CAO). Cette approche nous permet de modifier à volonté et visualiser les contraintes et les faiblesses potentielles que pourraient avoir le système.
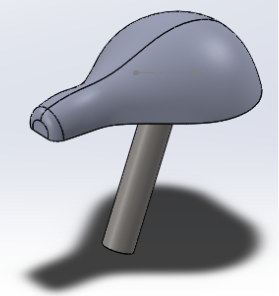
La selle
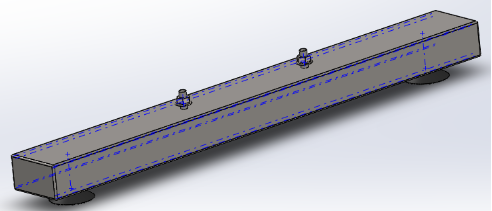
Le pied avant permet de maintenir la structure stable
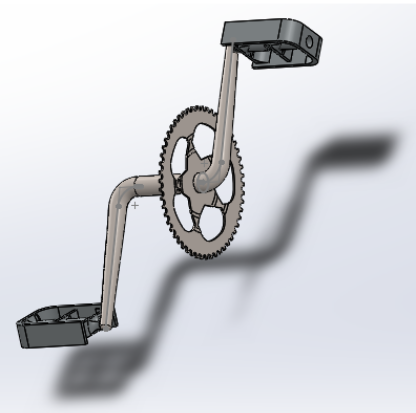
Le système pédalier
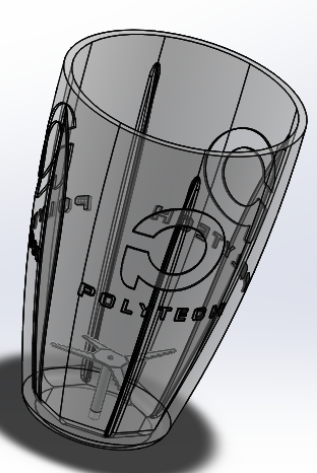
Le corps du blender
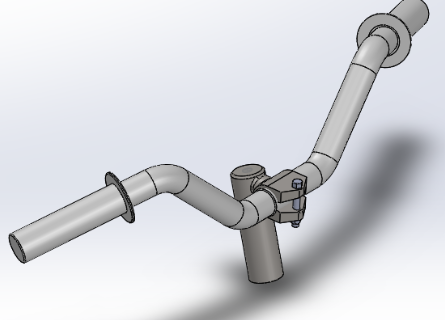
Le guidon
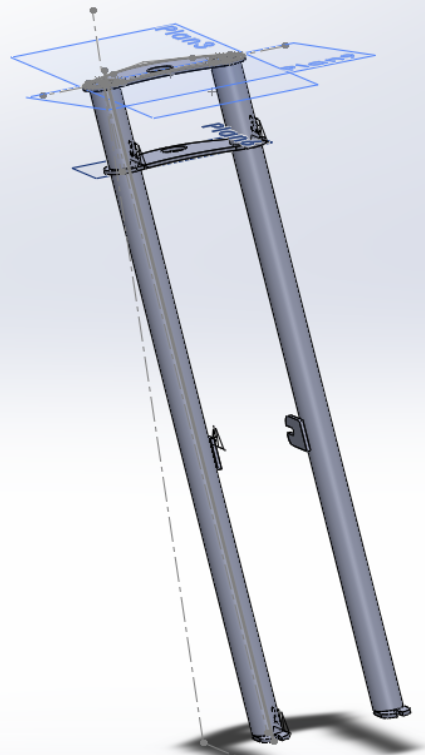
La fourche
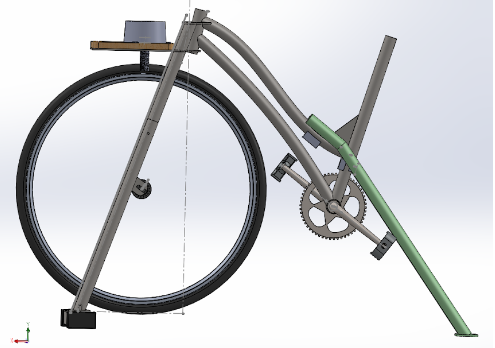
Le smoothie bike presque complet
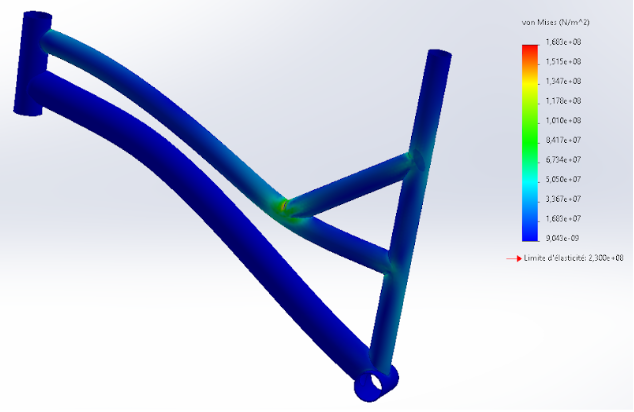
Grâce au logiciel, nous pouvons appliquer des contraintes sur le système, par exemple le poids d’une personne assise sur la selle etc… et ainsi voir les potentielles faiblesses de la structure.
Ici, c’est au niveau des soudures que la structure pourrait être fragilisée.
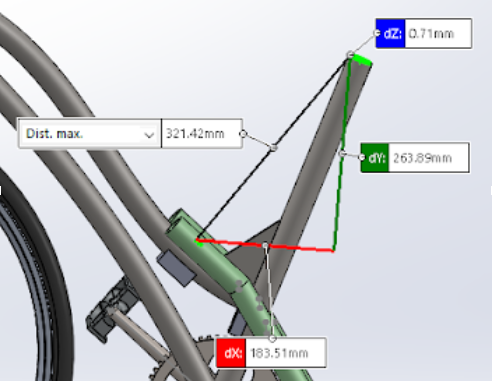
Nous avons effectués différents calculs
Une phase de réalisation
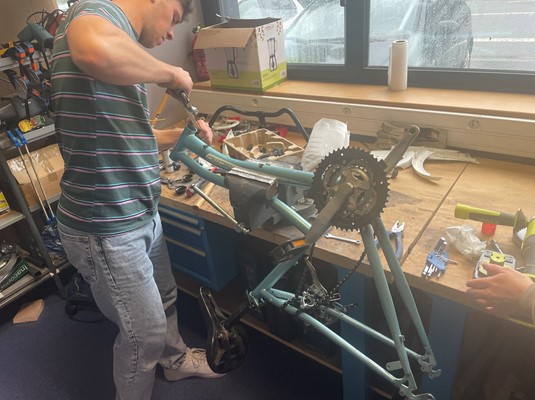
C’est le moment de passer à l’étape suivante qui est la Réalisation du projet. Dans un premier temps nous avons démonté le mixeur pour récupérer le socle et des pièces détachées. Le mixeur sera fixé sur une plaque en contreplaqué à l’avant. Ainsi lors de l’utilisation du système, le mixeur sera bien fixé et la sécurité des usagers assurée.
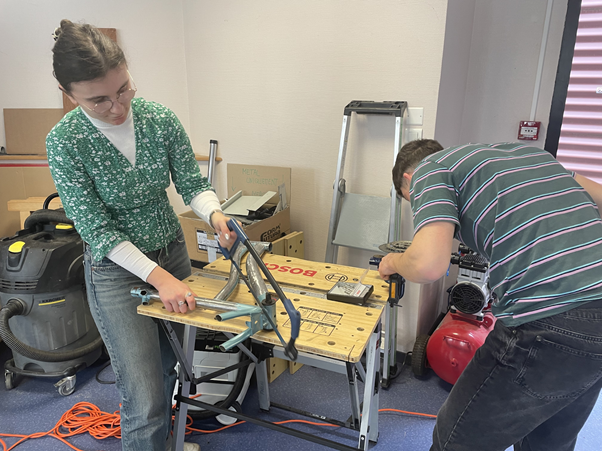
Ensuite, nous avons également démonté la fourche (structure qui relie la roue avant au cadre). Nous avons installé un guidon démontable pour faciliter le transport. La fourche est également démontable car elle peut s’emboiter avec le pied avant. Nous avons commencé à couper le cadre pour obtenir la structure souhaitée.
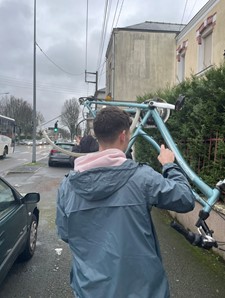
Nous avons coupé les petites parties indésirables sur le cadre du vélo à l’aide d’une scie circulaire. Nous avons ensuite poncé le cadre de notre vélo afin d’enlever au maximum la peinture et les petites irrégularités. Nous avons obtenu l’aide d’un soudeur à Laval qui a pu souder entièrement la structure métallique. car le FabLab (atelier de Polytech Angers) n’était pas équipé pour ce type de travail. Nous avons également imprimé des pièces en 3D.
Enfin, nous avons effectué la peinture en commençant par une couche protectrice anti-rouille pour que le vélo tienne dans le temps. Et nous l’avons entièrement peint de peinture bleue ardoise.
Les problèmes rencontrés :
Dans ce projet, nous avons rencontré quelques problèmes à différentes phases du projet. En effet, nous avons rencontré des problèmes dès la phase de conception et des tests de contraintes (un poids d’une personne par exemple). Ces contraintes permettent de visualiser les potentielles faiblesses du dispositif liées aux déformations de la structure. Notre objectif que le vélo résiste à des contraintes de plus de 120 kg.
Ensuite, un autre problème rencontré fut le temps, nous avons perdu beaucoup de temps dû aux délais de livraisons de nos tubes et plaques métalliques. Donc, pendant 2 à 3 semaines, le projet était au point mort. Il a fallu gérer ces temps de quasi-inactivité en anticipant un maximum les prochaines étapes.
Pour finir, nous avons décidé de faire un cache roue où figurerait les logos de Polytech Angers et surtout du SSU pour qu’ils puissent promouvoir leur association via le Smoothie Bike pendant leurs interventions. Le matériel requis pour faire un disque léger et flexible doit qui rester durable, de manière à limiter son usure et que le dispositif soit viable sur le long terme. Nous avons alors recherché plusieurs matériaux et nous en avons rejeté plusieurs à cause de leur rigidité, leur prix etc… nous sommes tournés vers des plaques de PVC expansées. De plus, nous avions omis le fait qu’il fallait prévoir le temps de faire ce cache roue car l’avancé du Smoothie Bike nous occupait beaucoup et nous devions déjà faire plusieurs tâches de bricolage à la fois. Sur les derniers temps avant la présentation finale, nous avons donc pensé qu’utiliser de la nappe en plastique transparente assez épaisse. Cependant cette solution n’était pas possible à mettre en place car nous manquions de temps et nous hésitions à acheter du matériel supplémentaire pour au final un résultat visuellement peu satisfaisant.
Phase finale
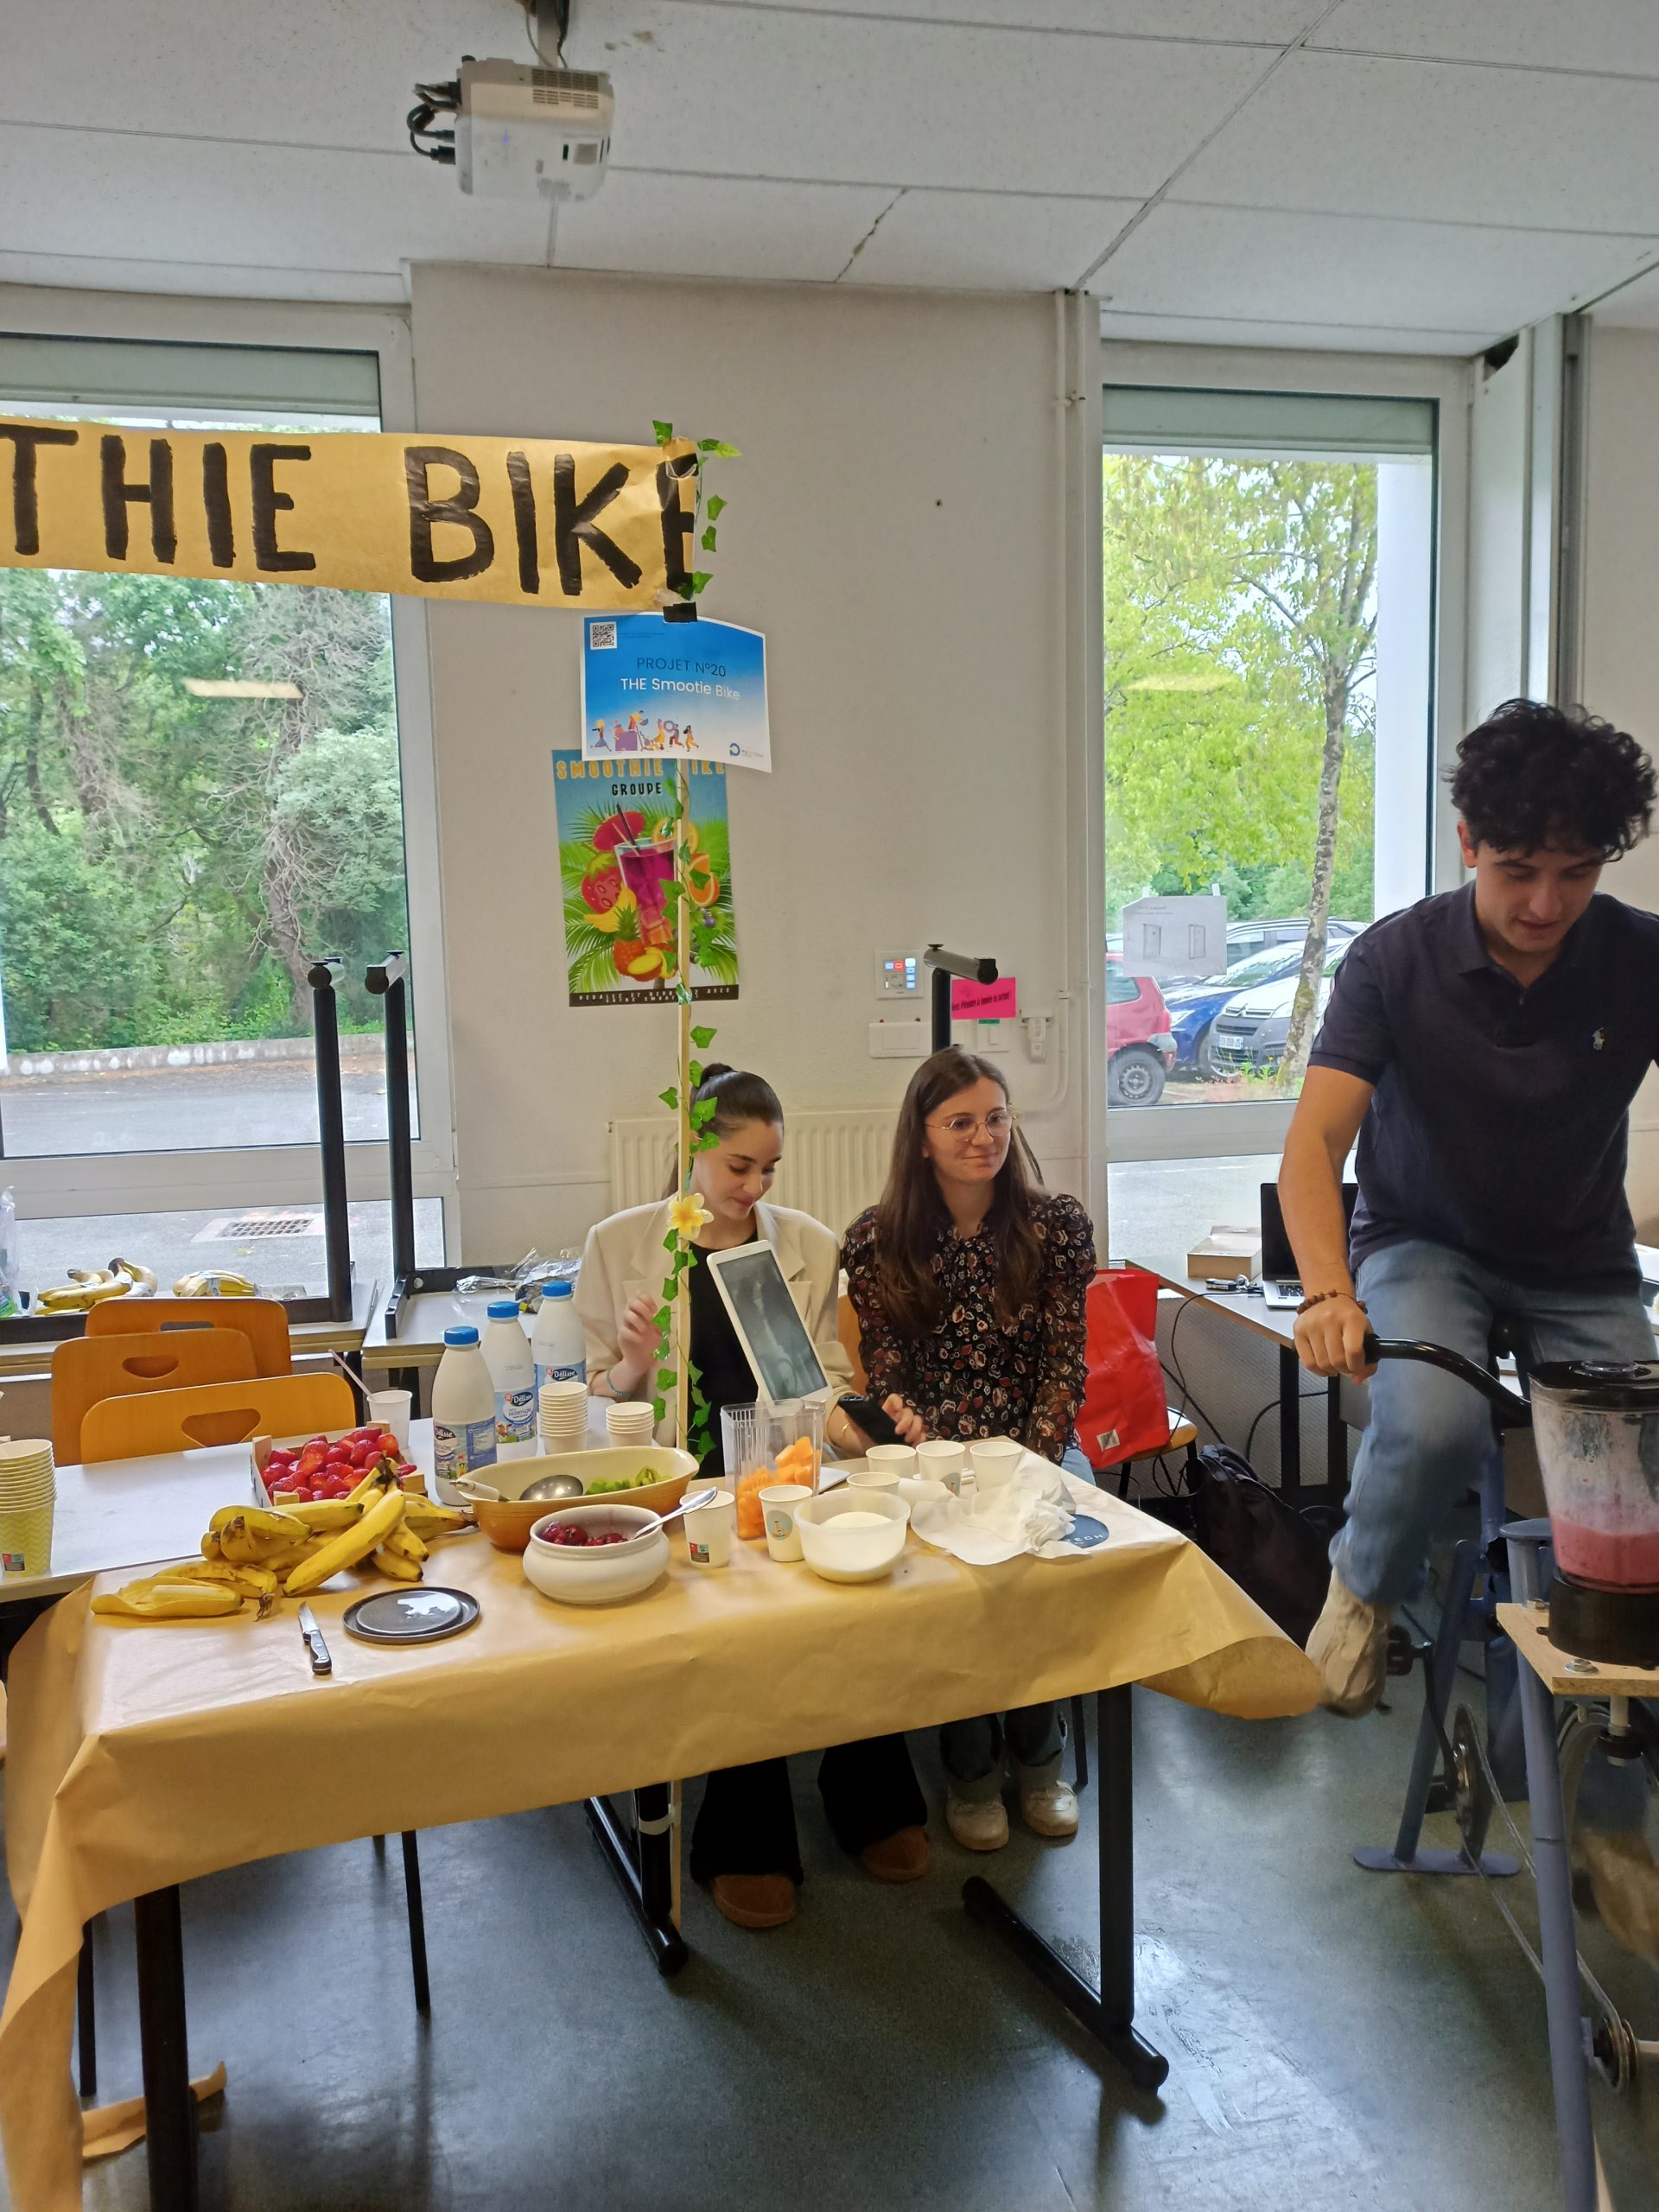
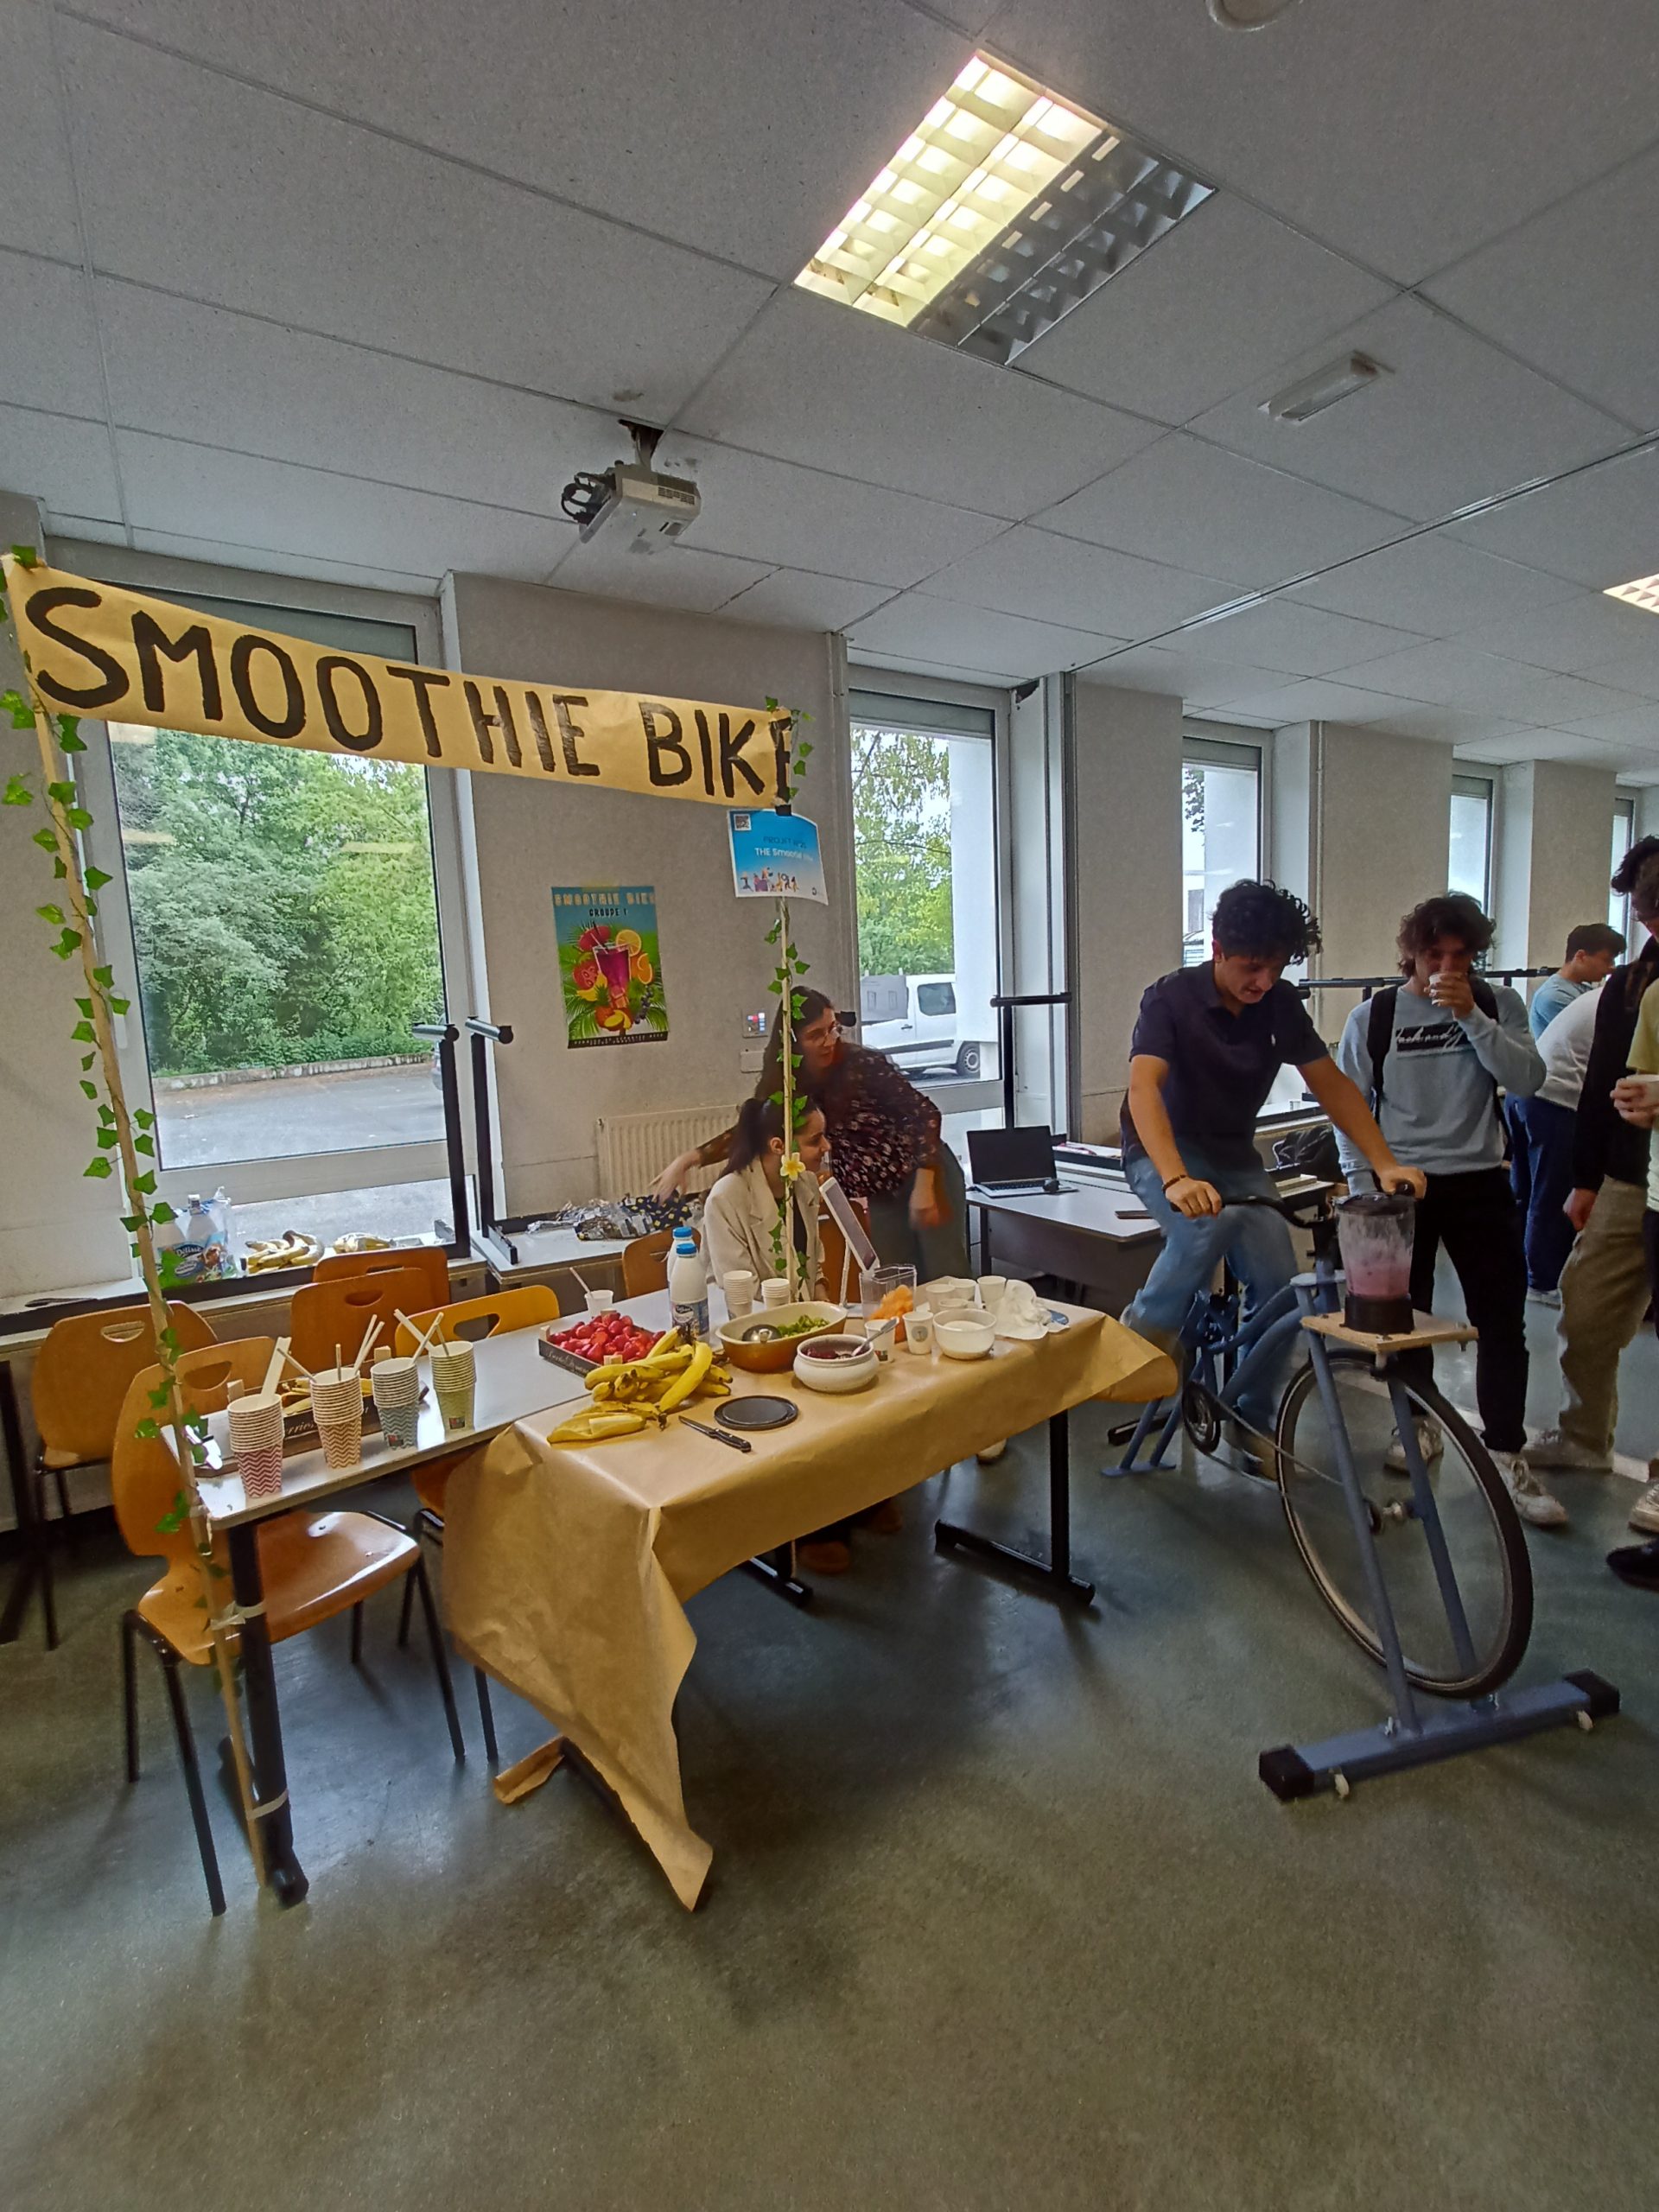
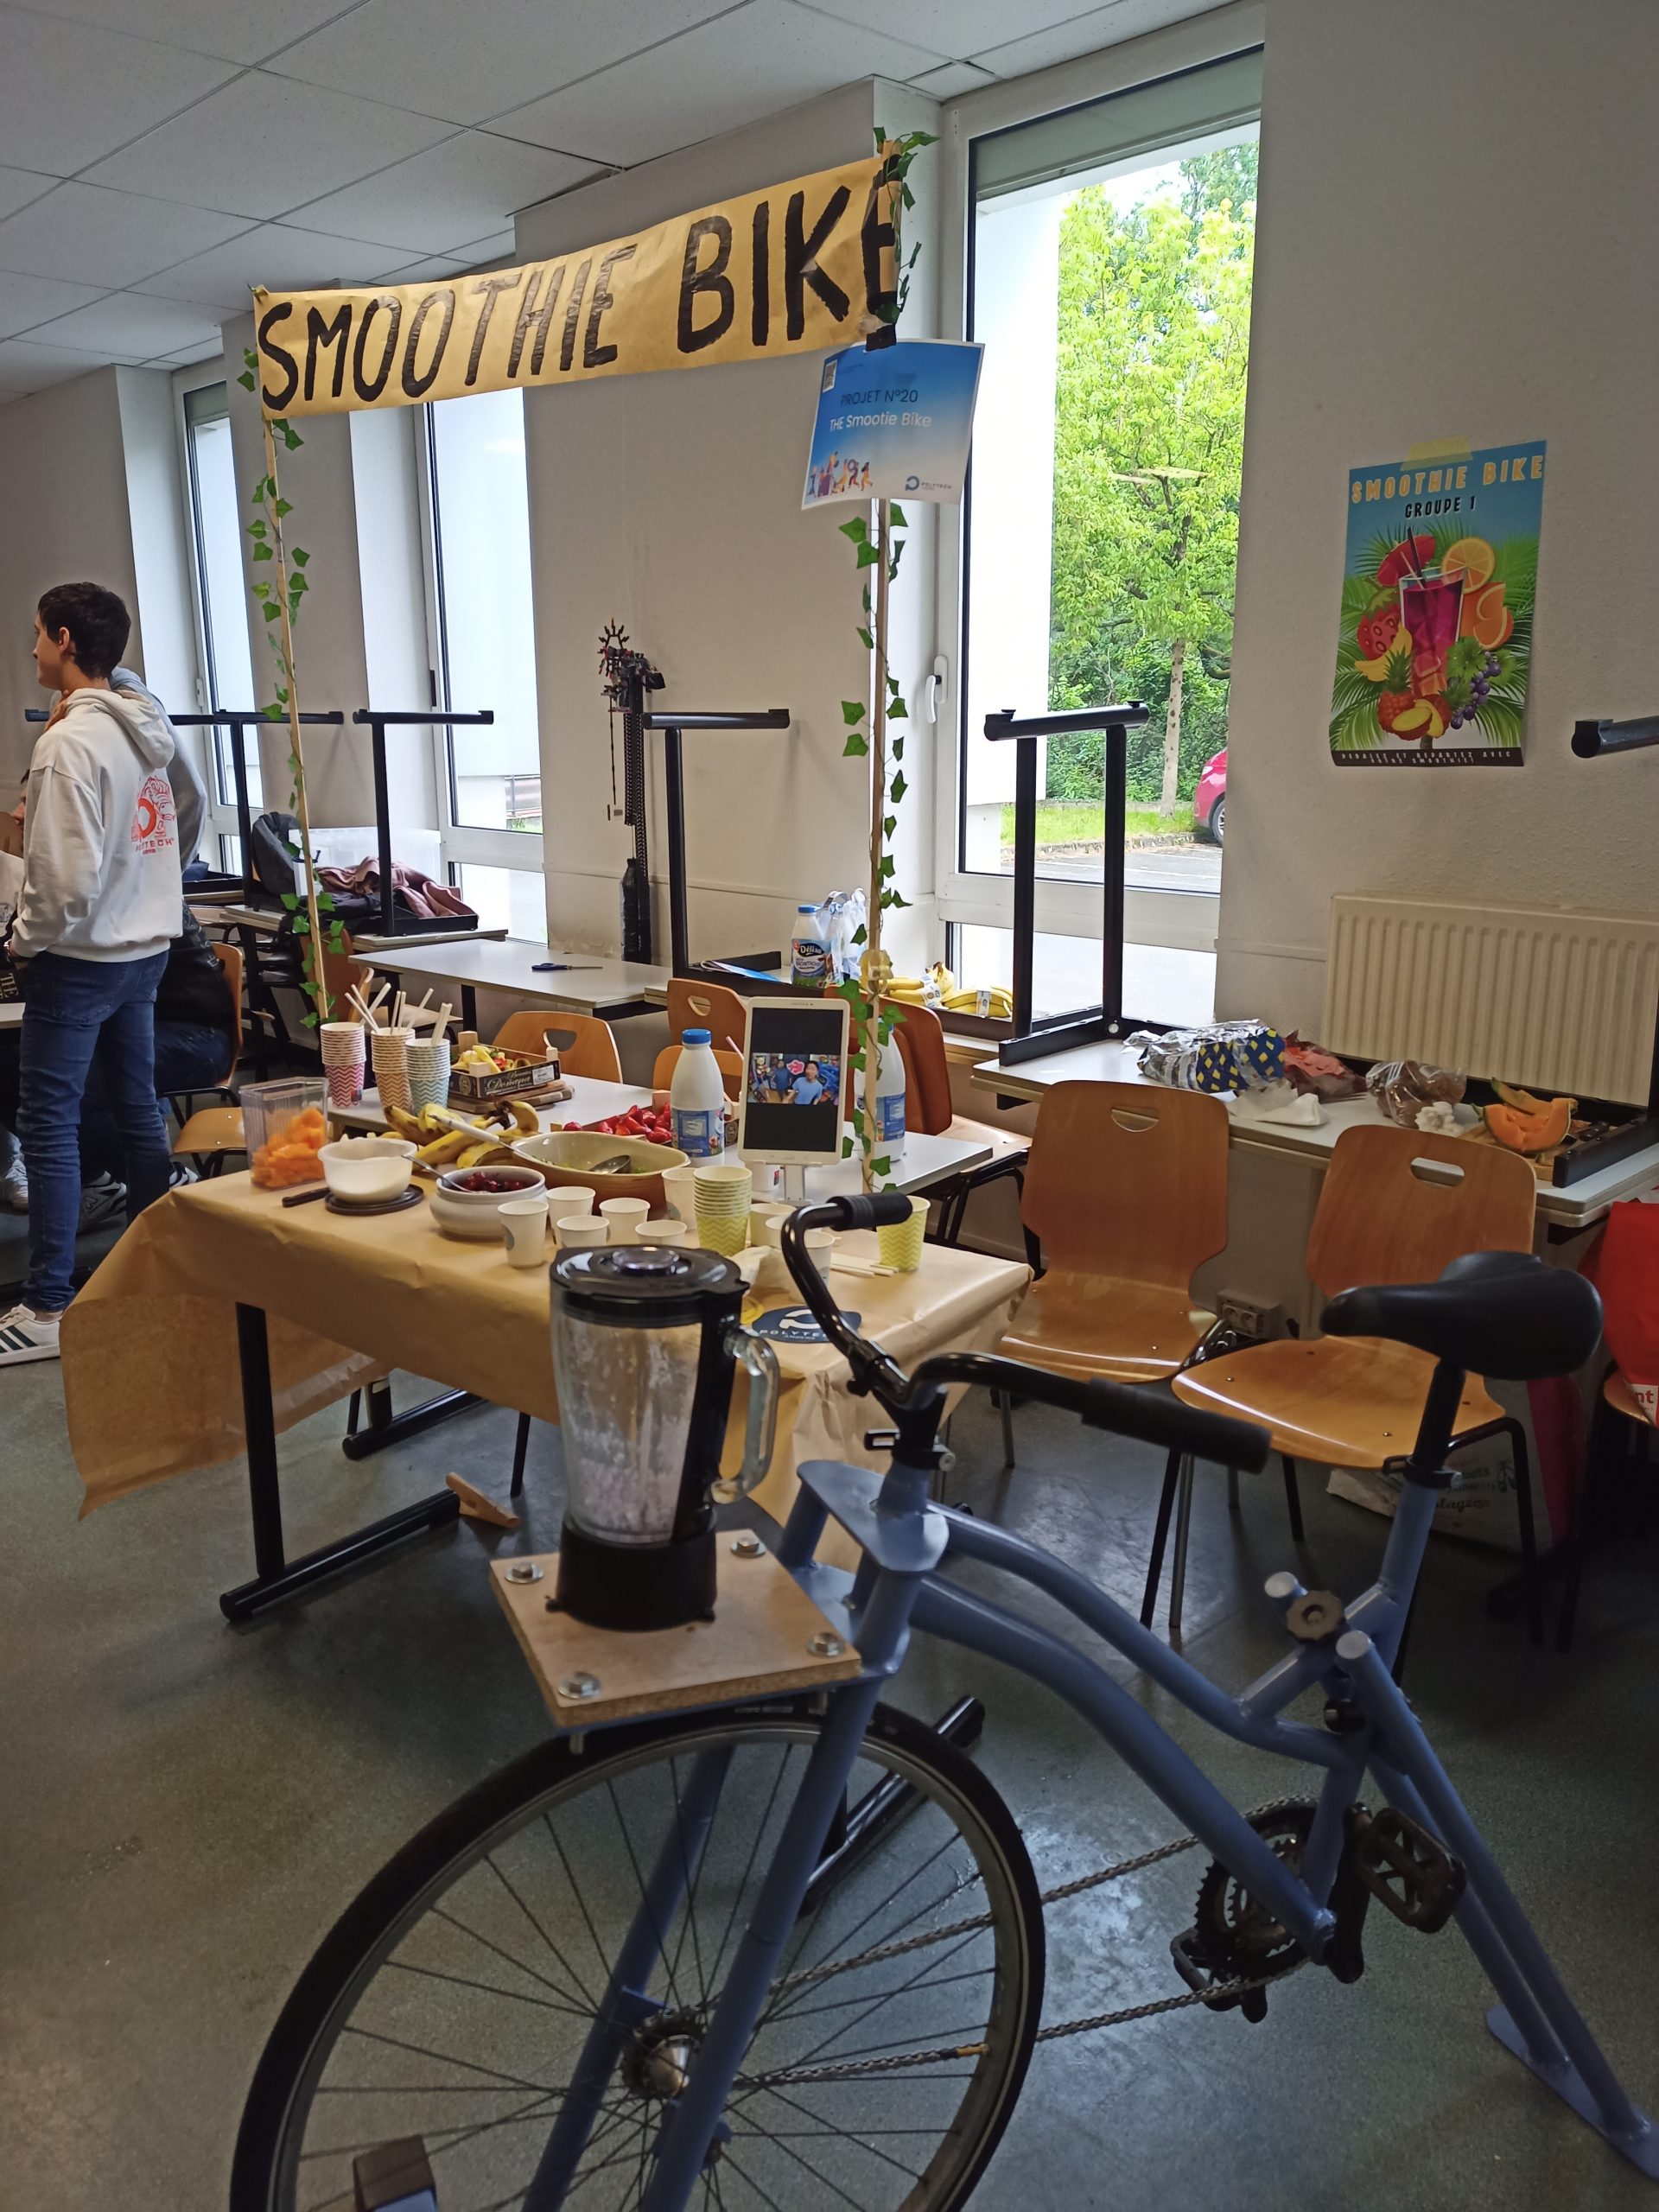
Nous avons finalisé le projet ! Le dernier jour, nous avons créé un stand attractif afin de mettre en valeur le travail que nous avons fournis sur tous ce deuxième semestre.
Conclusion
Après plus de cent heures de travail acharné, les résultats de notre projet de smoothie bike sont satisfaisants. Notre engin fonctionne bien, capable de produire des centaines de smoothies sans problème. Cependant, il y a quelques critiques à formuler, notamment concernant le poids du smoothie bike, qui est d’environ 25 kg, dépassant légèrement le cahier des charges. Il aurait peut-être été préférable d’opter pour des matériaux plus fins par exemple.
Nous avons tous beaucoup aimé réaliser ce projet. Nous avons pu mettre en application les nombreuses connaissances que nous avons pu acquérir pendant ces deux années d’école préparatoire. C’est un projet très varié, nous nous sommes amélioré en CAO (conception assistée par ordinateur) en simulant des contraintes sur un système pour détecter les potentielles faiblesses et modéliser des pièces sur un logiciel mais également faire des manipulations plus techniques comme le découpage et le ponçage des pièces et de la soudure. Nous avons tous appris à gérer les désaccords entre les membres de l’équipe. Ainsi, nous avons pu réaliser à quel point cela était enrichissant de collaborer lors de ce projet. De plus, savoir que notre projet va être offert à une association nous a donné le sentiment d’avoir fait un projet utile et concret.
Vous avez sûrement déjà vu des cascades miniatures…
Notre projet c’est pareil mais en mieux ! Se basant sur un seau qui se vide et se remet à sa position initiale selon des calculs, nous avons décidé de créer une cascade miniature dans un thème plutôt farfadesque…
Avant de commencer voici un petit vidéogramme présentation de notre projet :
Vidéo présentation du projet “Jack et le seau magique”
1 – Introduction
Pour faire simple, notre projet consistait à réaliser un seau se remplissant avec de l’eau et se renversant à partir d’un certain volume d’eau.
Notre objectif était de déterminer à l’avance le volume d’eau et le degré d’inclinaison nécessaire au renversement du seau. Pour ce faire, nous avons dû commencer par une partie calculatoire afin d’adapter au mieux notre seau prototype d’essai. Ensuite, nous avons donc effectué de multiples tests afin de déterminer au mieux le positionnement du pivot du seau. Par la suite, nous voulions que ce projet soit beau et présentable alors nous avons eu l’idée d’en faire une fontaine.
2 – Phase de calcul
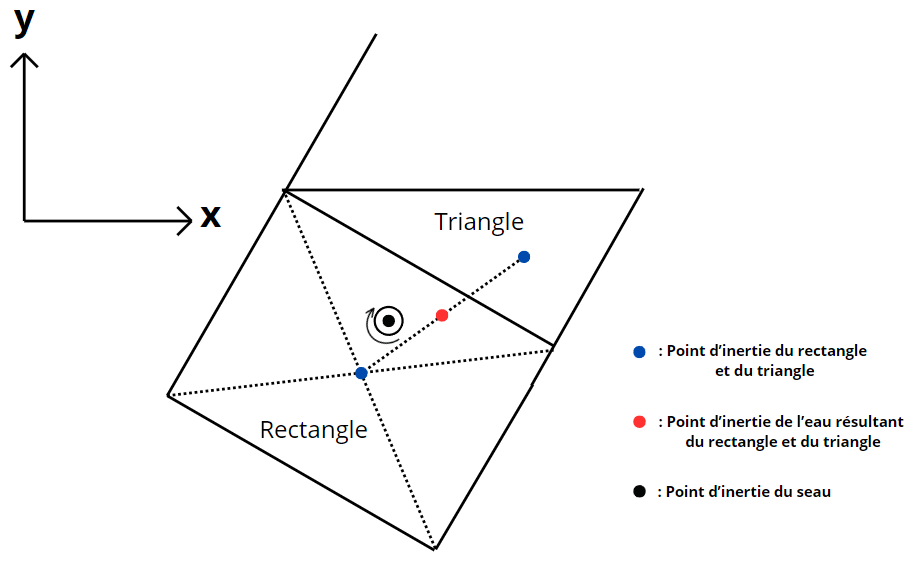
Notre rôle dans cette phase de calcul était de déterminer à quel moment le point d’inertie de l’eau était au-dessus du point d’inertie du seau.
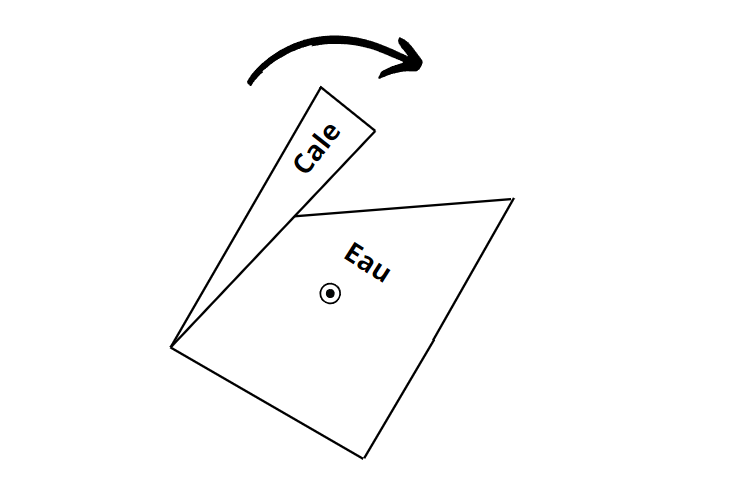
Pour ce faire, on a dû reproduire plusieurs formes symbolisant l’eau dans le seau avec un rectangle et un triangle. Cette opération nous permet de déterminer le point d’inertie de chaque forme puis de l’eau dans sa totalité. Le basculement se fait alors lorsque le point résultant de l’eau est au dessus de celui du seau sur l’axe y.
Schéma du centre d’inertie de l’eau à partir de plusieurs formes
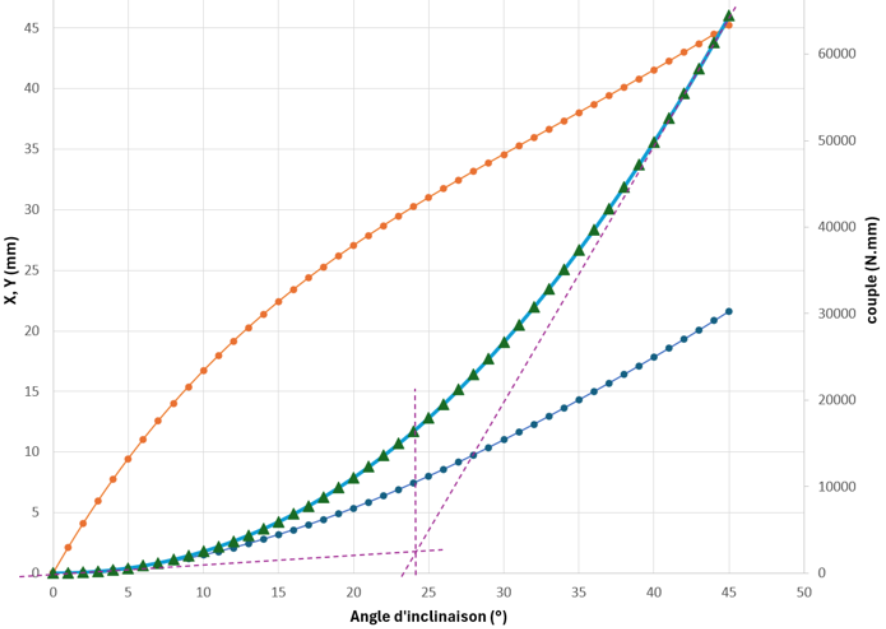
A partir de ce schéma, nous avons pu tiré plusieurs équations avec plusieurs inconnues. De ce fait, nous avons obtenus assez de résultat pour déterminer le volume d’eau nécessaire au renversement du seau. Ces résultats nous ont aussi permis de réaliser un graphique permettant d’obtenir, à l’aide de tangentes, l’angle d’inclinaison du seau lorsque celui-ci est sur le point de se renverser.
Graphique déterminant l’angle d’inclinaison au renversement du seau
Une fois que nous avions à disposition tous les résultats nécessaires à la réalisation de notre seau, nous avons donc imprimé en 3D notre premier seau de test réglable.
3 – Phase de test
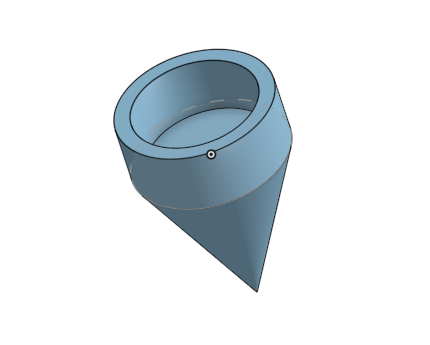
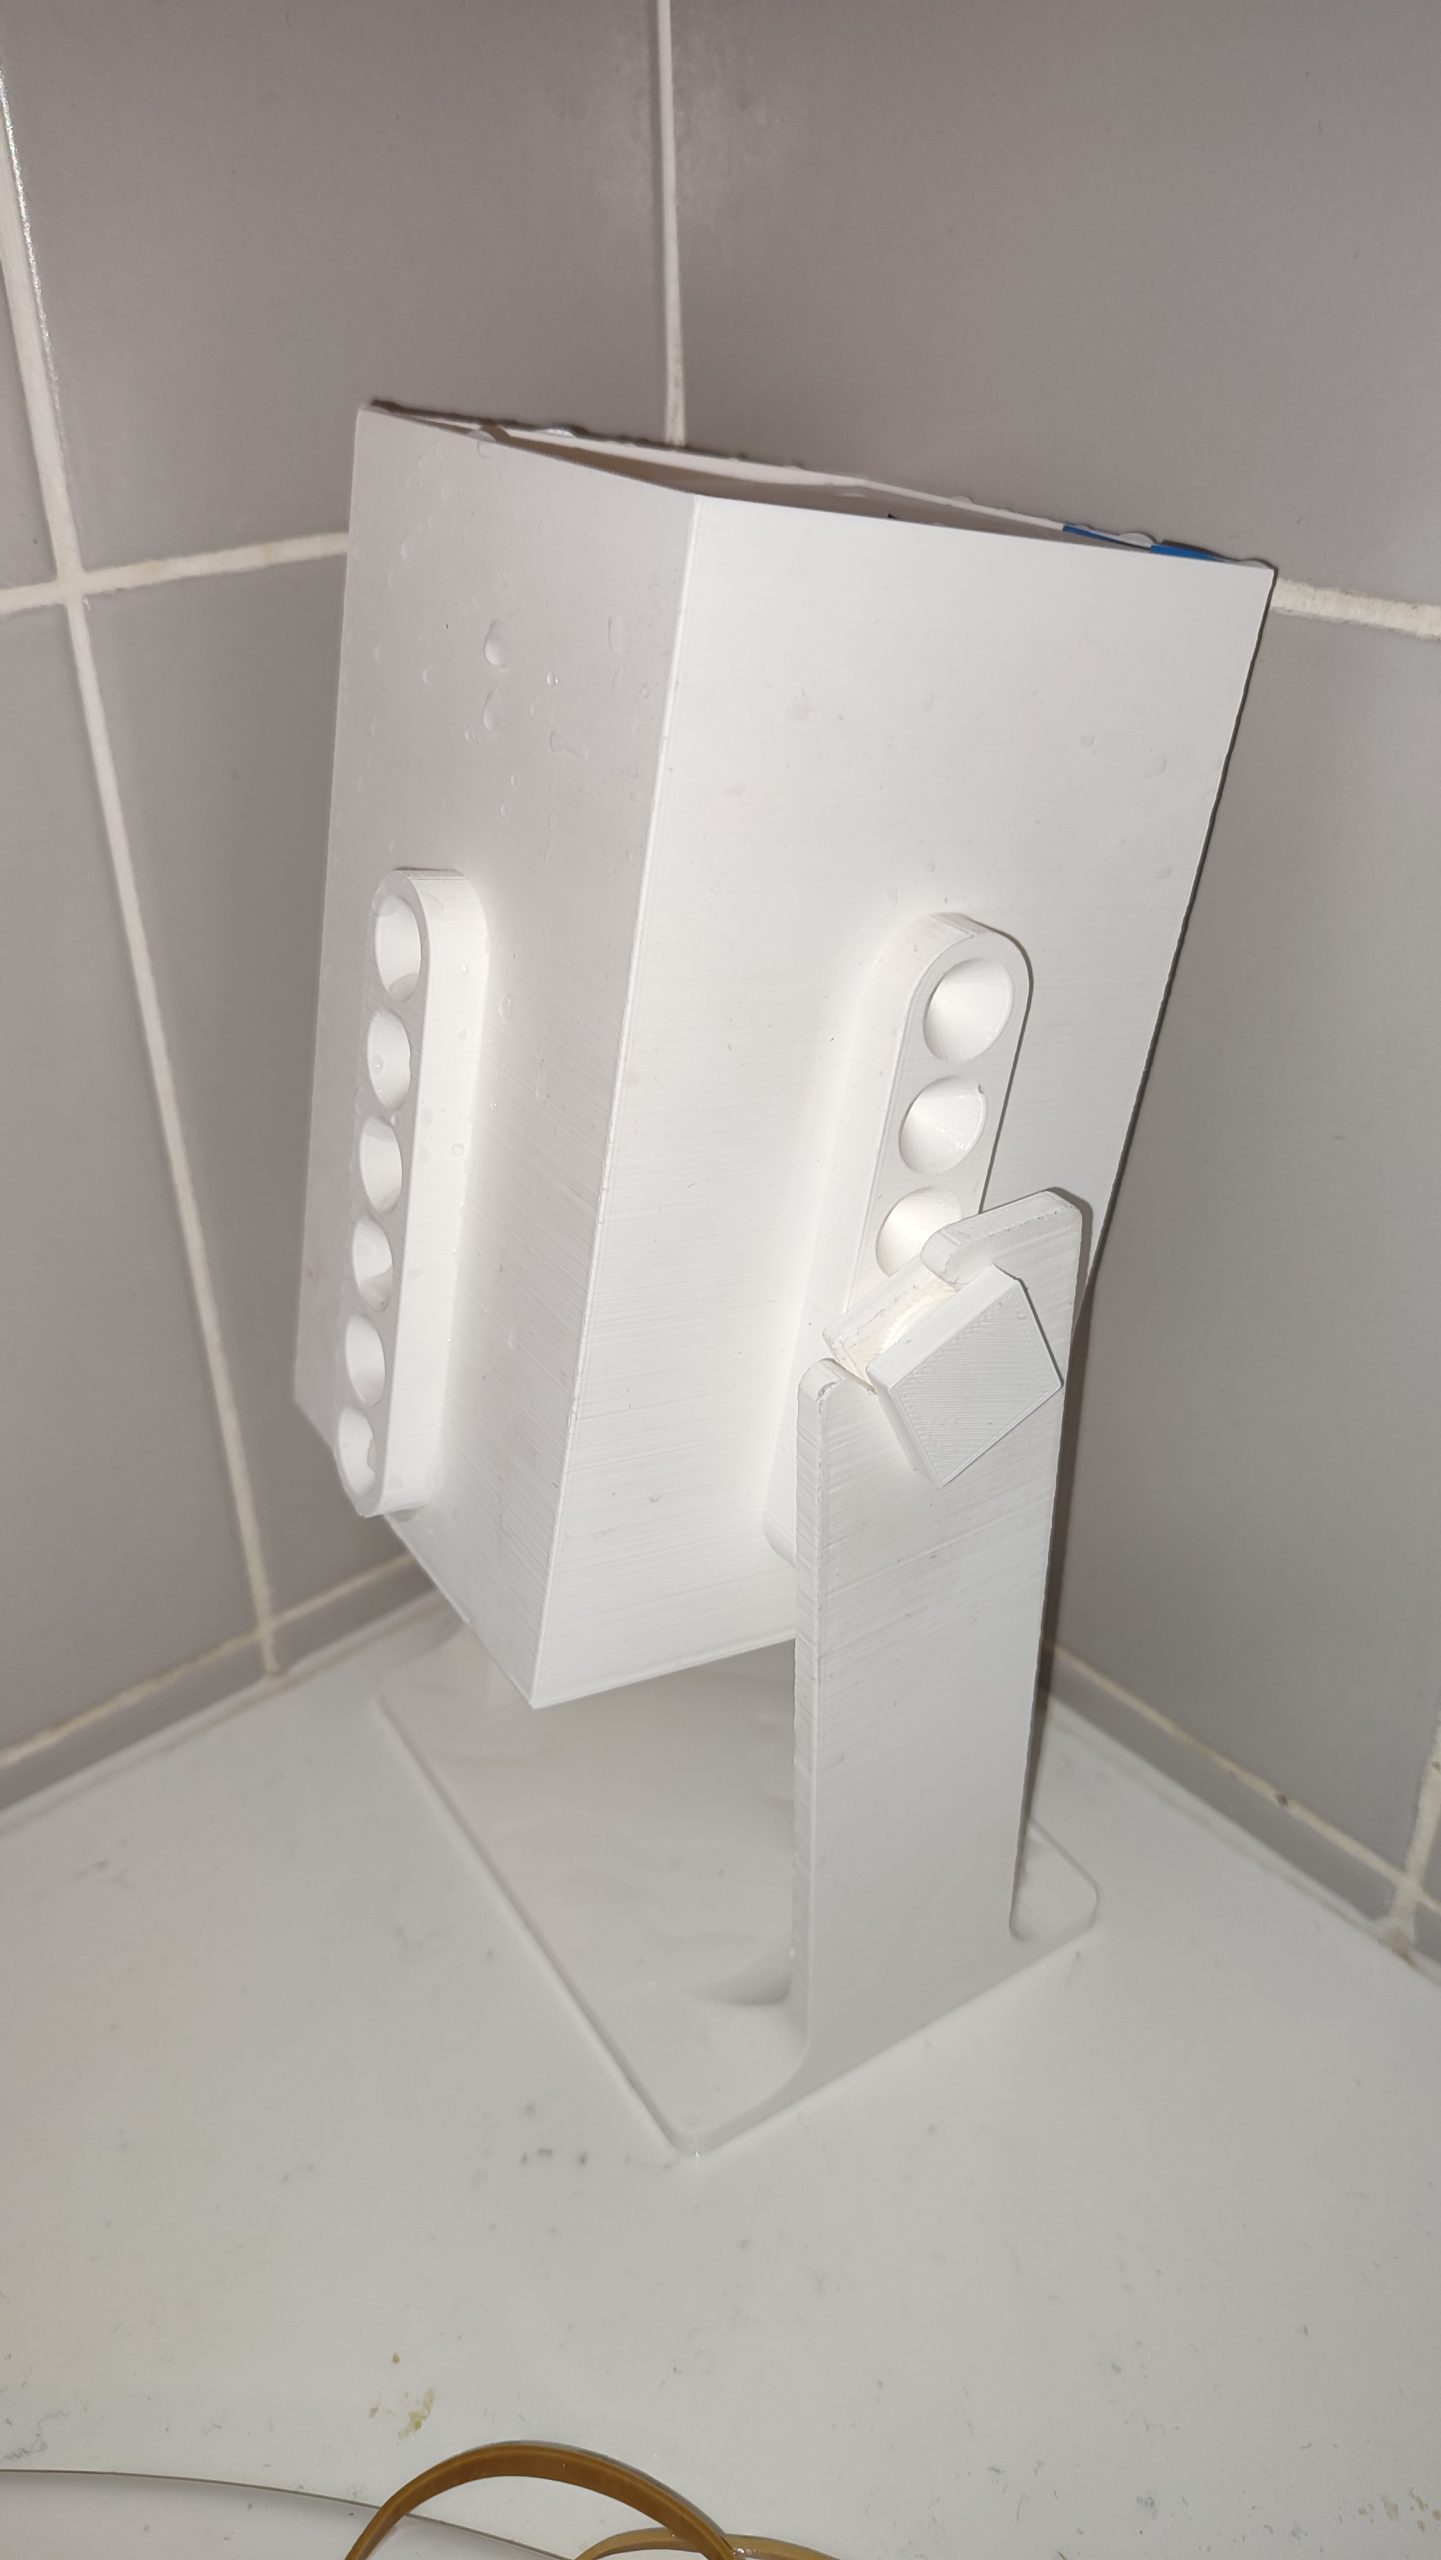
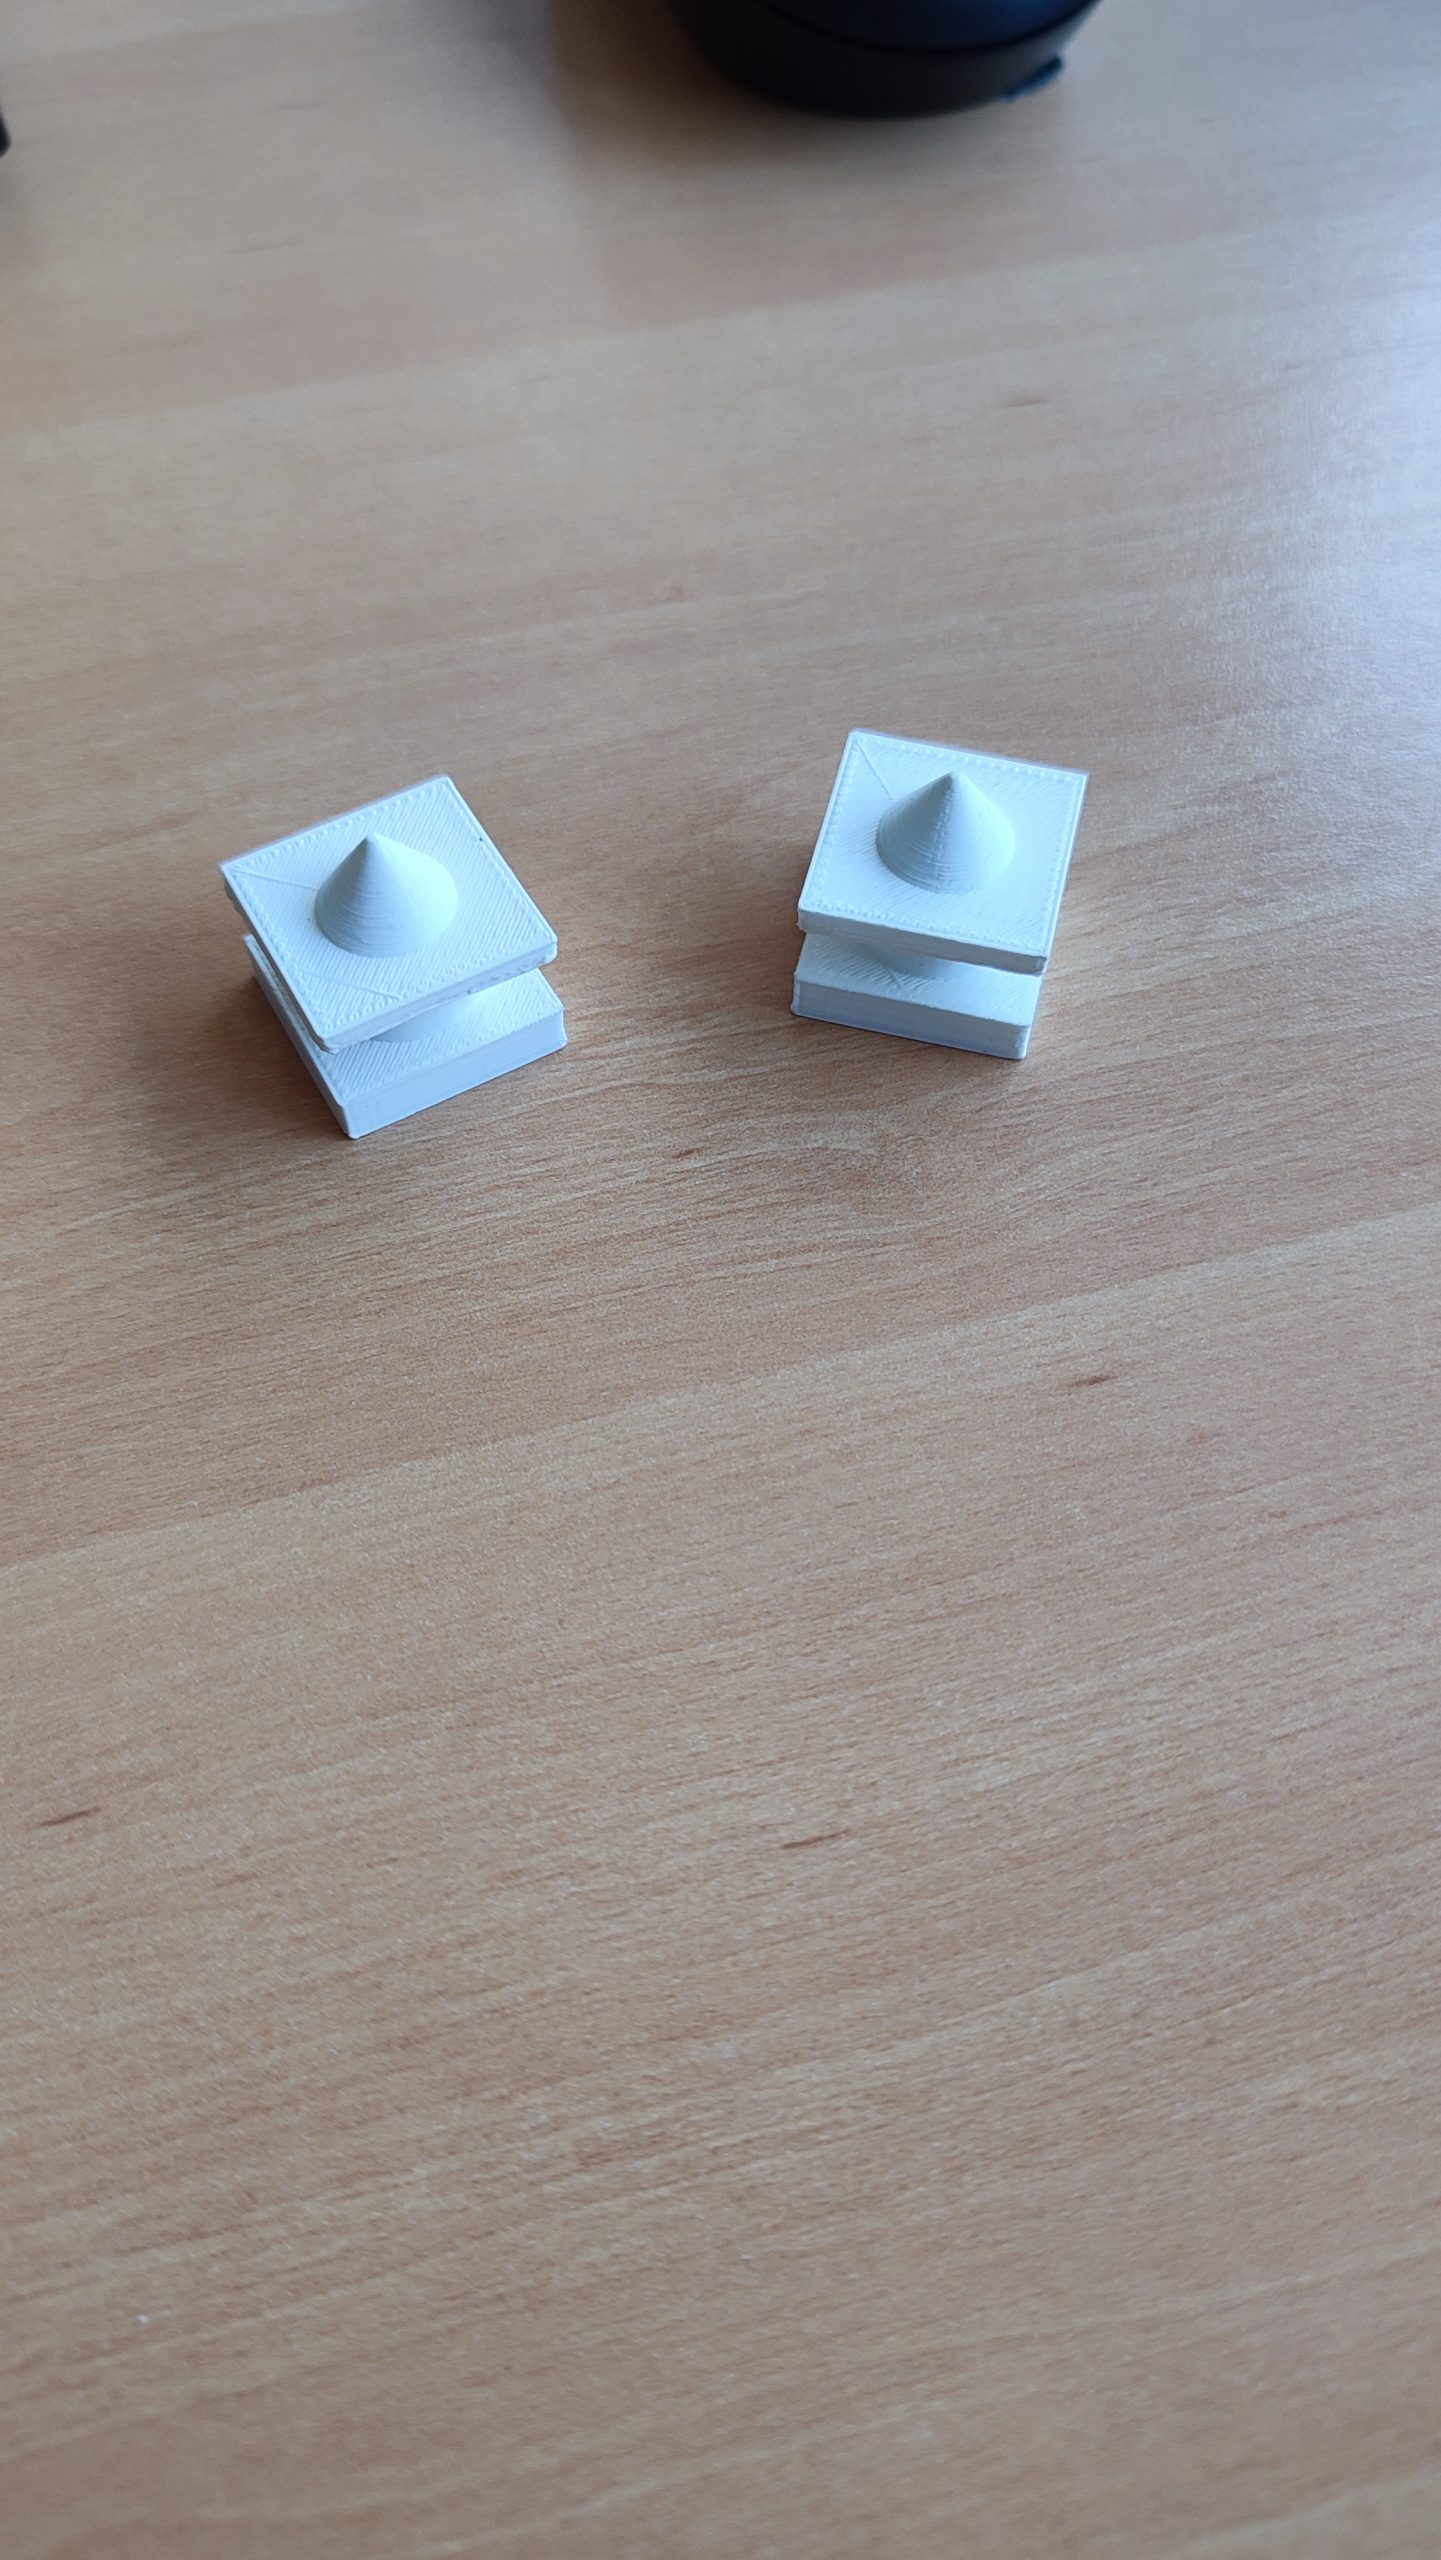
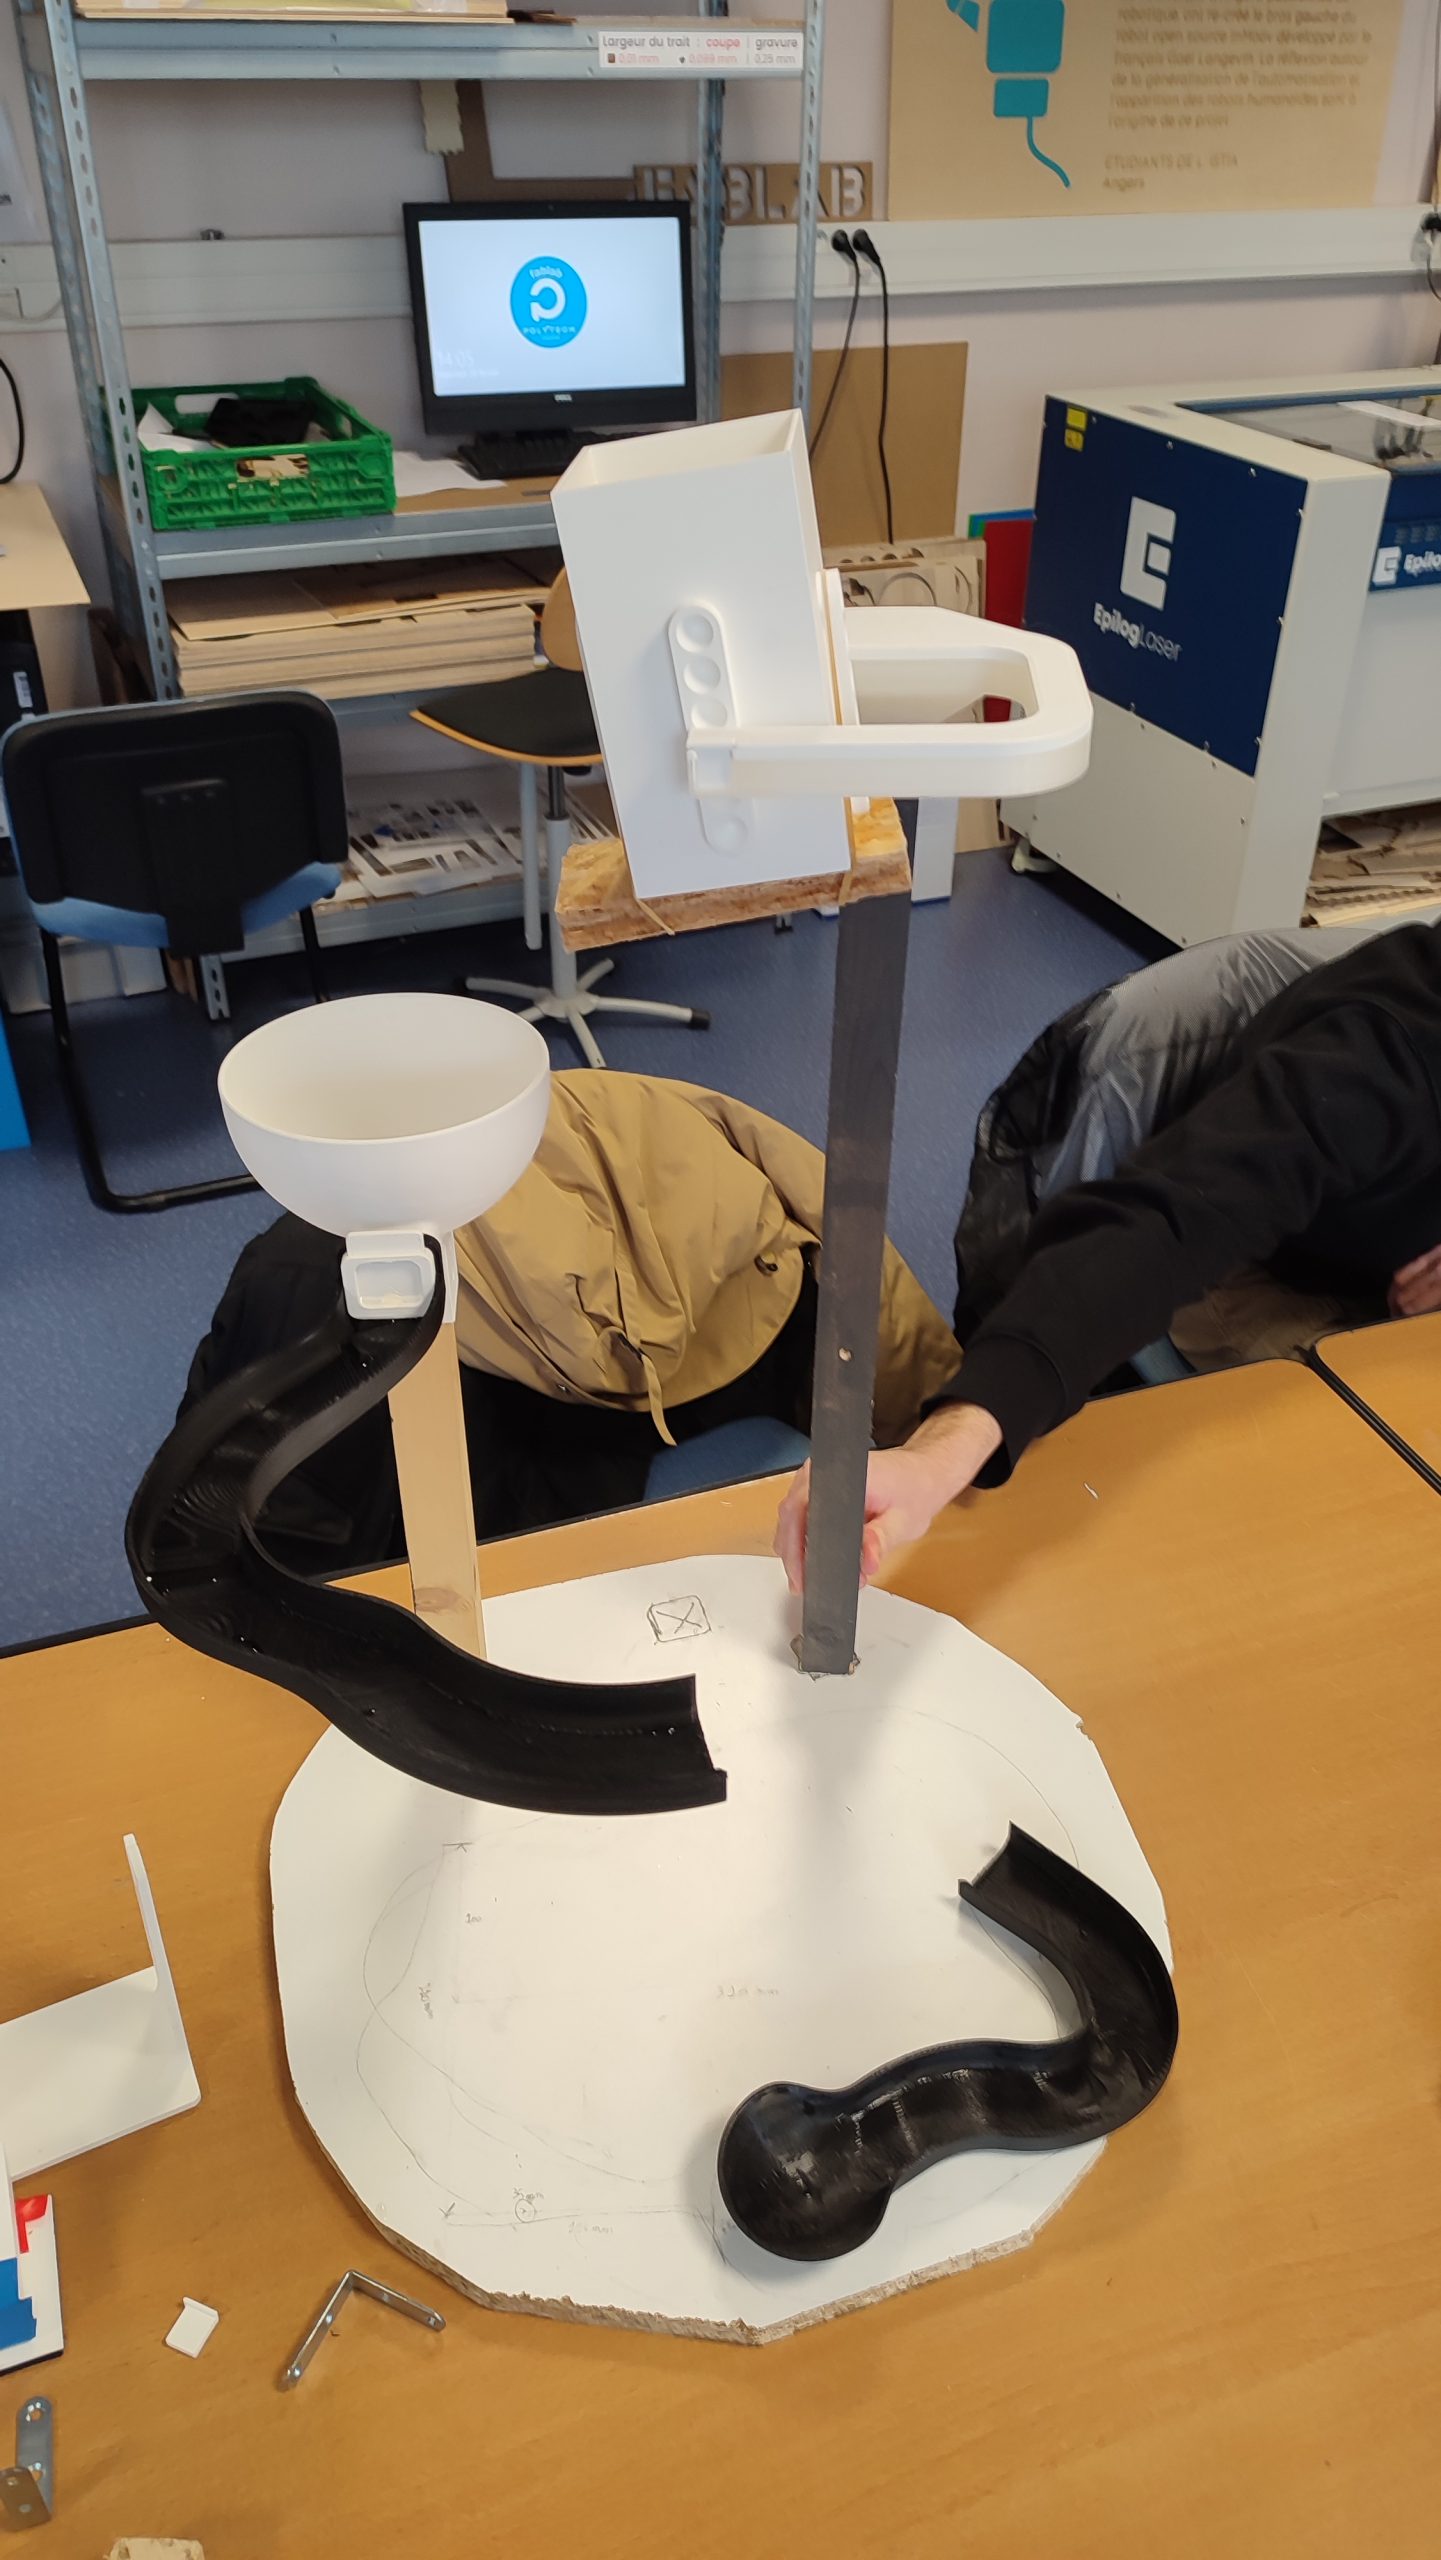
Une fois le seau imprimé, nous avons imaginé une structure provisoire utilisant des pièces coniques imbriquées dans le seau, minimisant les frottements pour faciliter la rotation.
Structure complète de testPièces coniques
Nous avons donc réalisé plusieurs tests avec diverses configurations de positions pour l’axe de rotation du seau. Malheureusement, aucune des positions testées n’a été concluante, car nous avons remarqué que la cale située initialement dans le seau compliquait la réussite du renversement. Celle-ci avait pour but de faciliter le basculement vers un côté bien déterminé.
Configuration du seau avec la cale
Cependant, son poids était significatif lors de la phase de test, ce qui nous a conduits à le retirer et à le remplacer par un poids placé au fond du seau. De plus, nous avons ajouté une barre derrière le seau afin de contrôler la direction vers laquelle le seau se renverse. Avec ces ajouts, cette fois-ci les résultats étaient plus concluants, et nous avons pu déterminer une valeur optimale pour la hauteur de l’axe de rotation du seau. Une fois cette donnée acquise, nous sommes passés directement à la décoration du projet.
4 – Réalisation de la fontaine
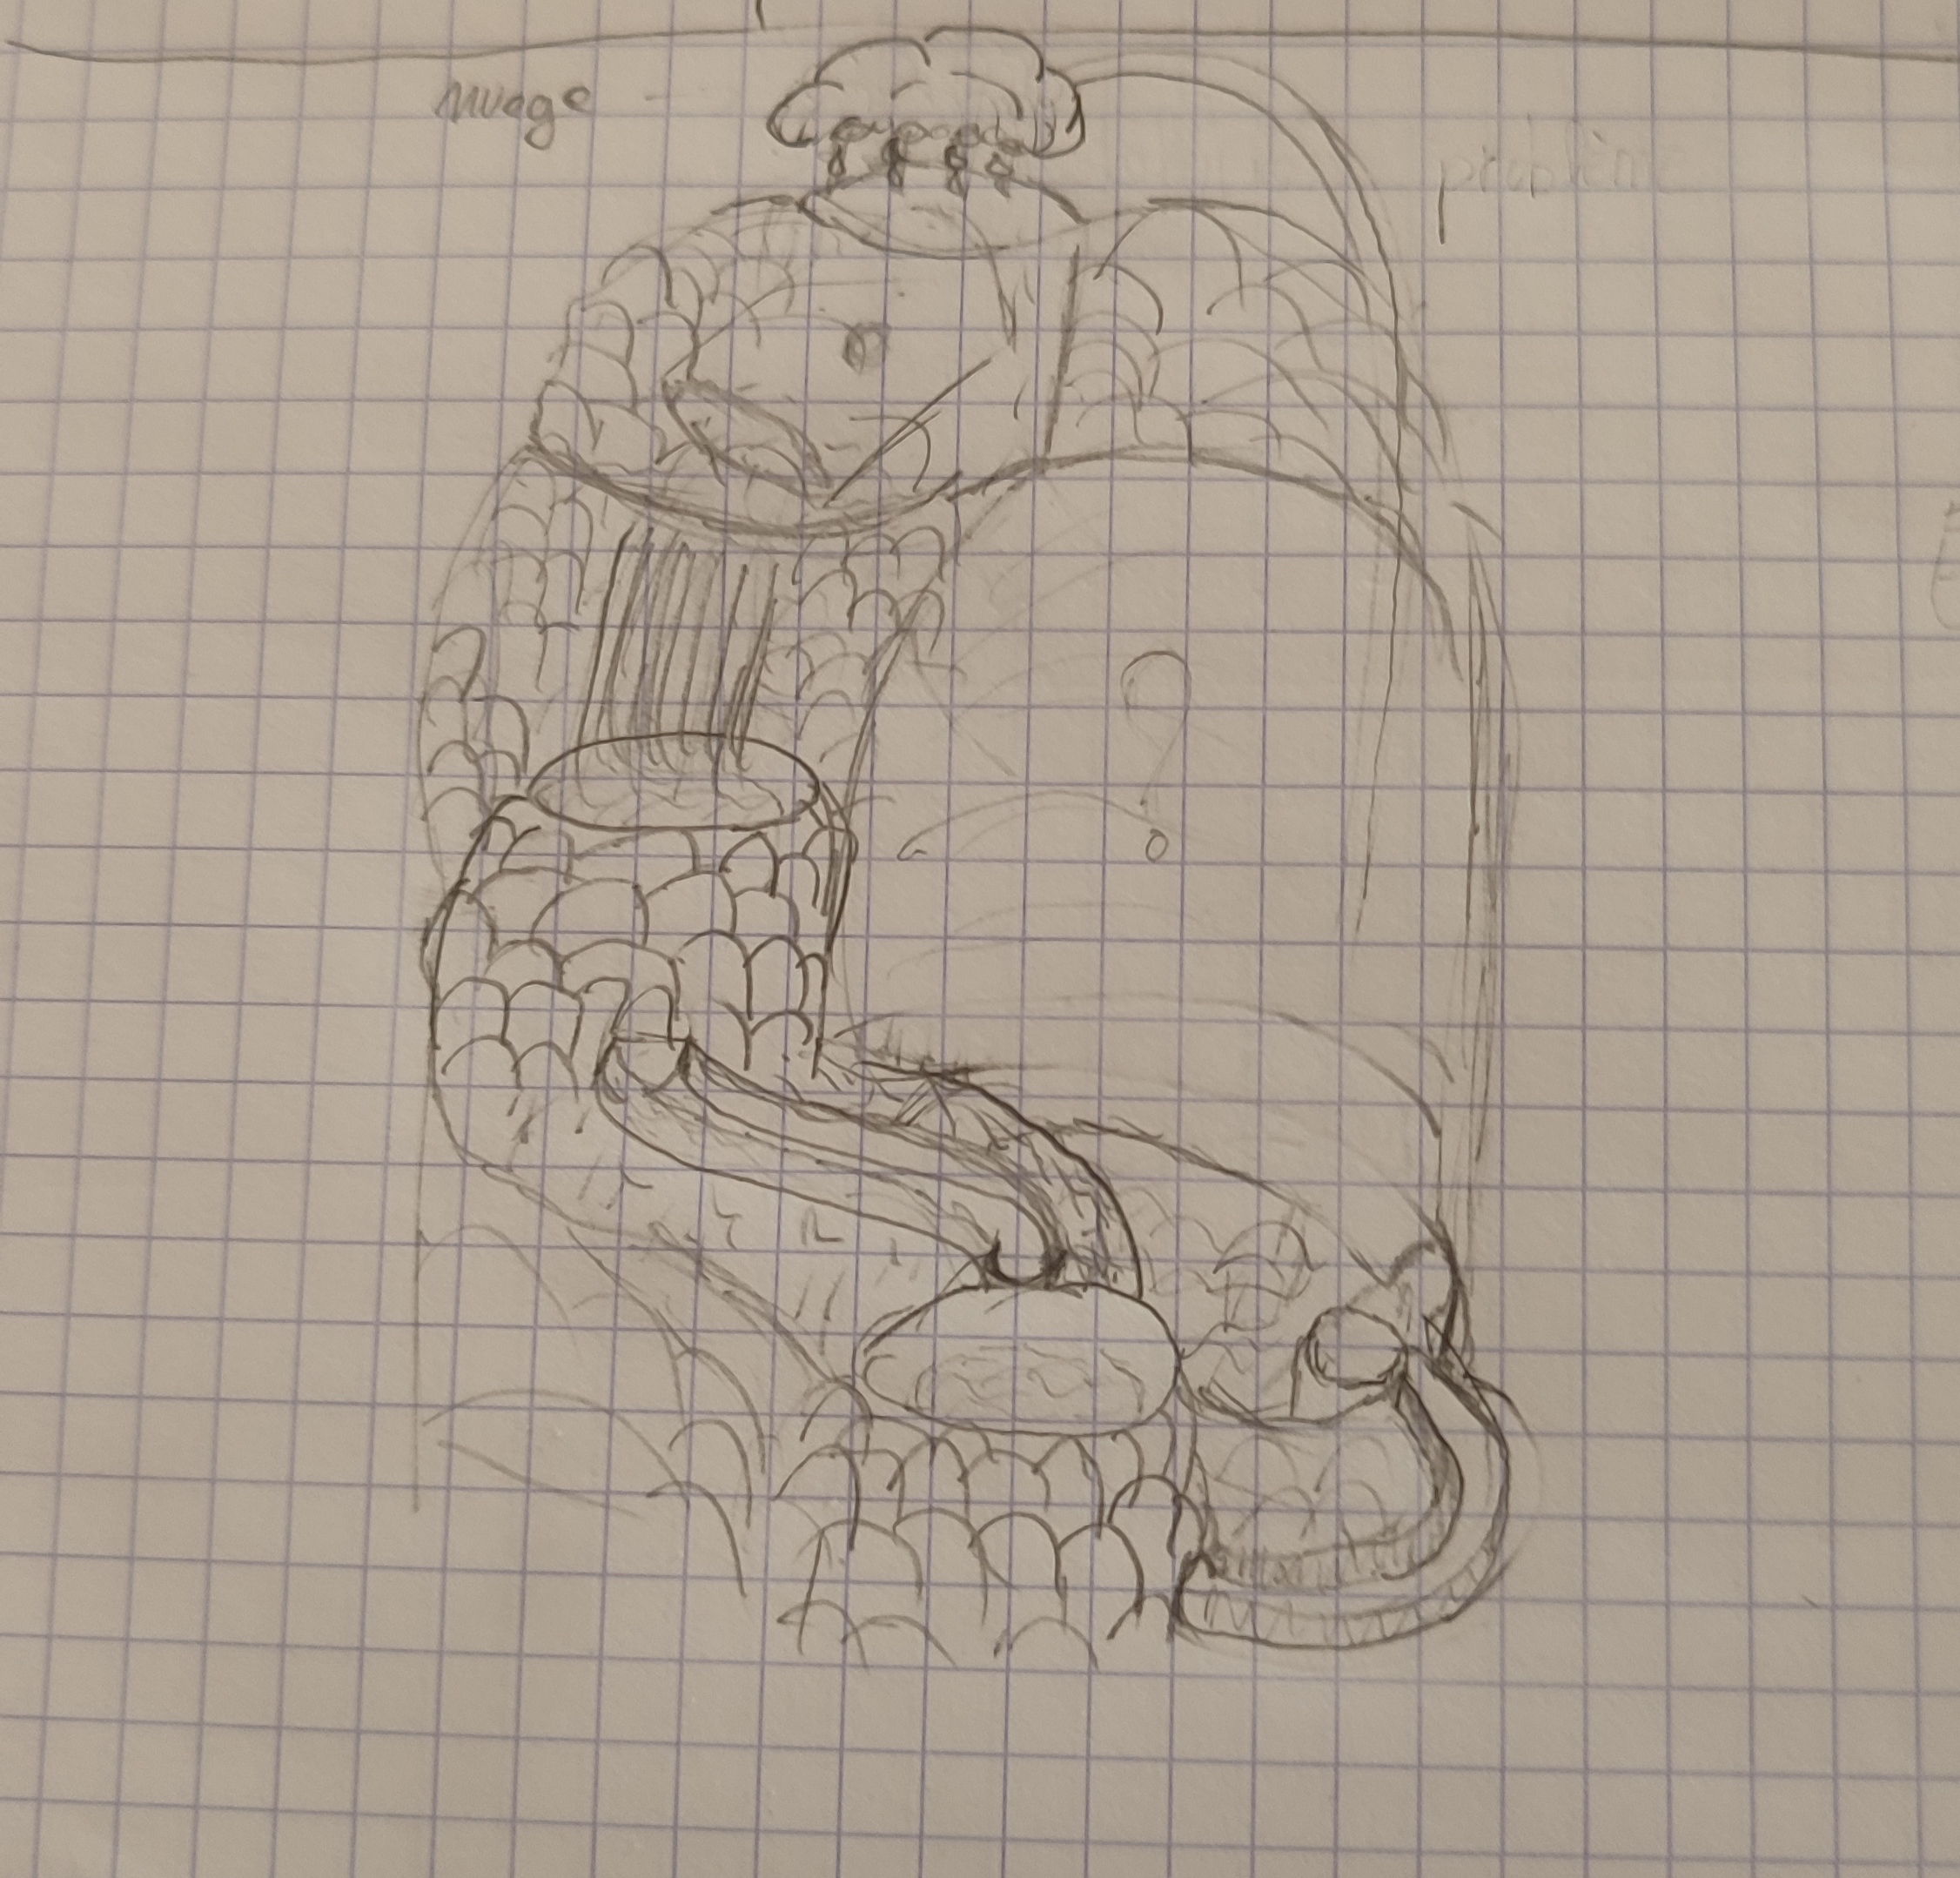
Pour donner un aspect esthétique au projet, nous avons envisagé plusieurs idées pour intégrer le seau. Notre première proposition était de créer un seau d’eau géant qui se remplirait progressivement au fil des mauvaises réponses à un quiz, puis se renverserait une fois un certain quota atteint. Cependant, cette idée n’était pas viable en raison des conditions de présentation du projet, qui se déroulait en intérieur. Nous nous sommes donc tournés vers une idée de fontaine. Nous voulions réaliser une fontaine sur le thème de la montagne, alors nous avons commencé par faire un croquis.
Croquis initial de l’idée de fontaine dans le thème montagneux
Une fois notre idée fixée, nous avons commencé à modéliser en 3D toutes les pièces nécessaires au projet. Enfin, nous les avons imprimées.
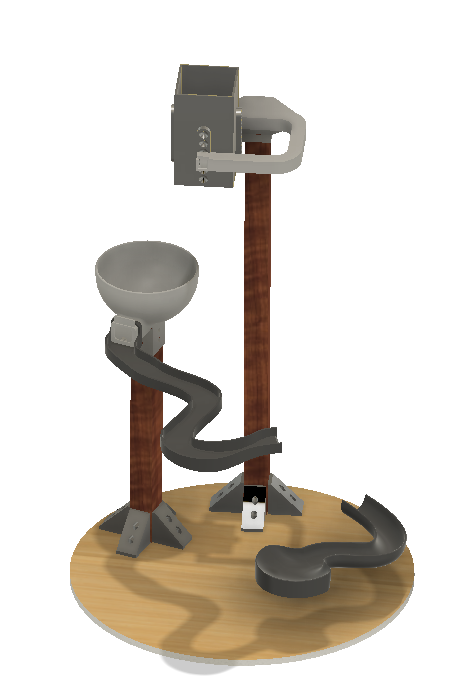
Ruisseau de départMaintien du seauRuisseau d’arrivéeBol de réceptionSeau final
Nous avons donc commencer par construire la structure de base avec une planche de bois circulaire ainsi que de deux tasseaux en bois afin de maintenir en l’air le bol de réception et le seau. Les tasseaux en bois sont maintenus par des équerres fixées à la base.
Modèle de la structure en 3DStructure réelle
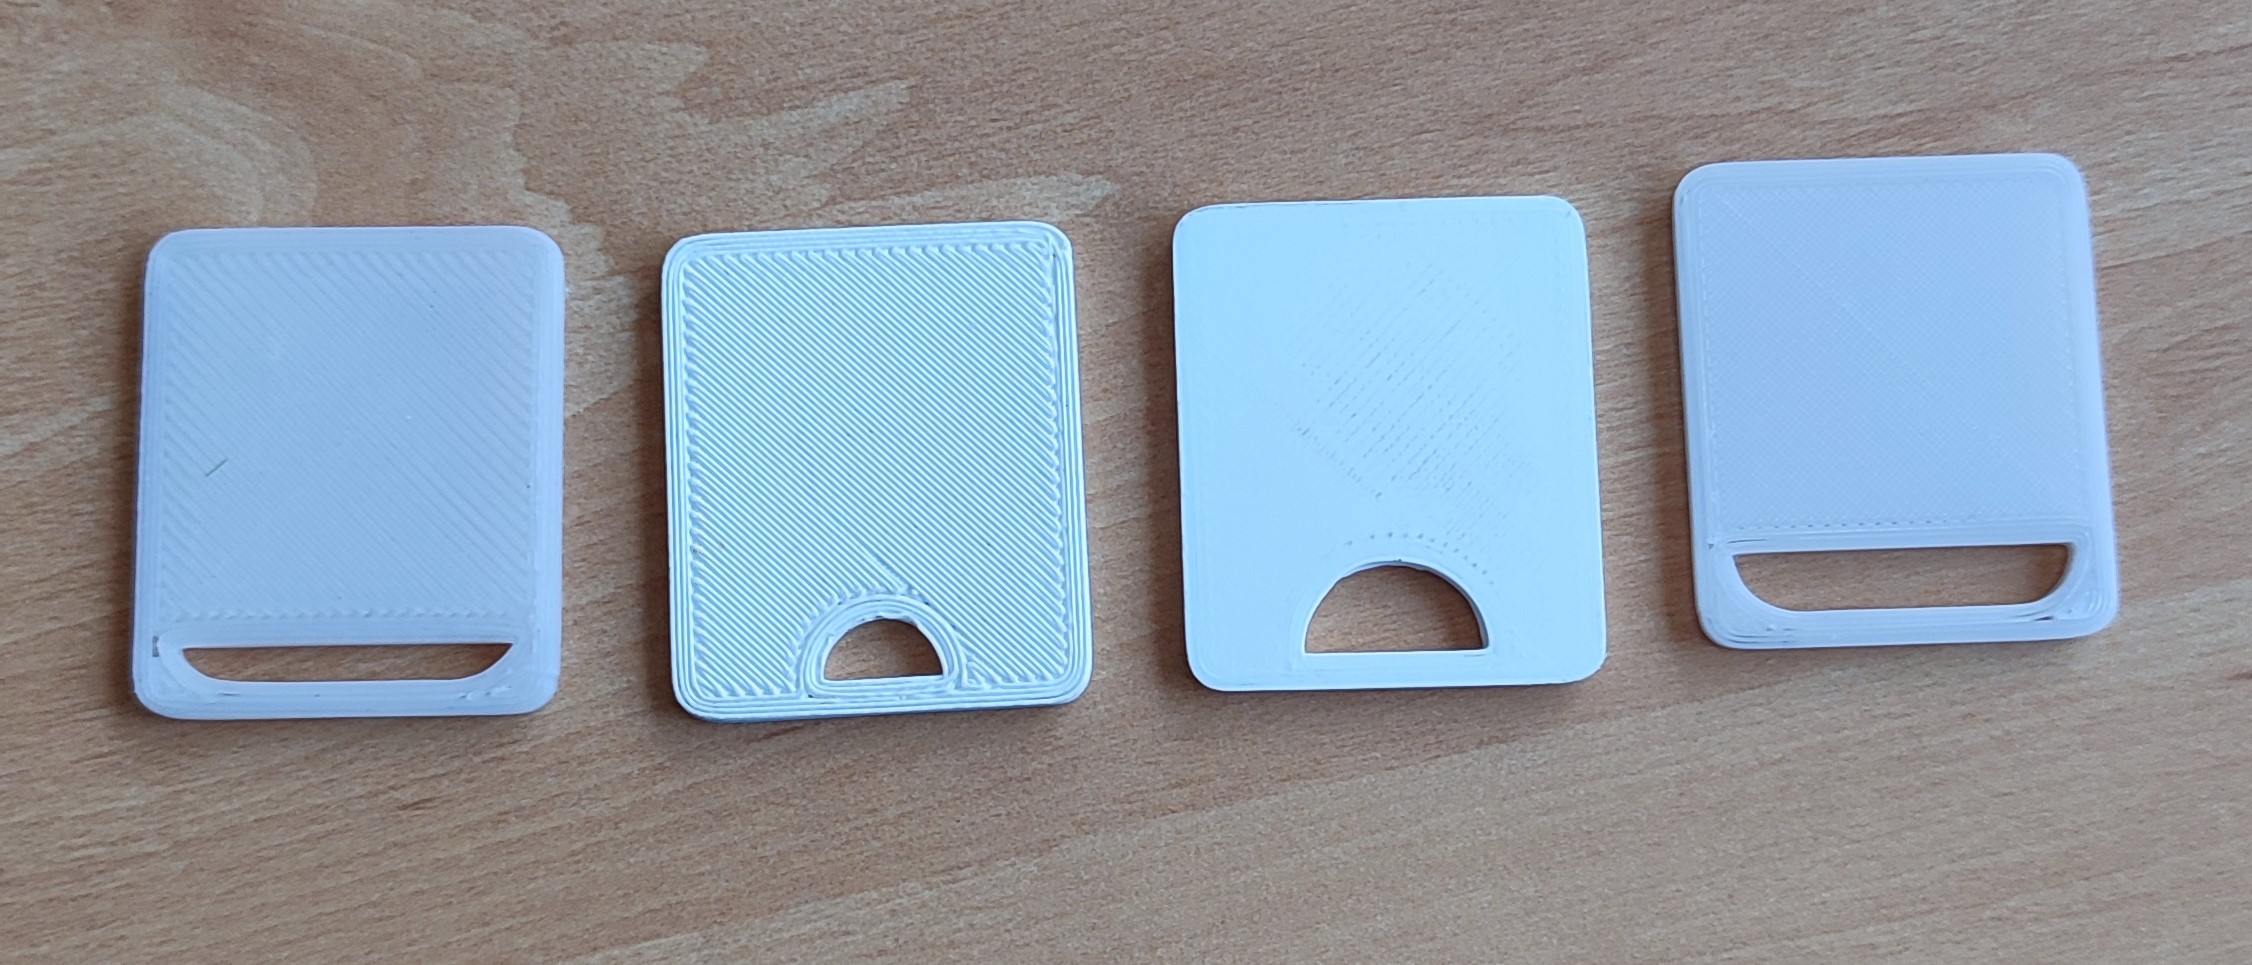
Nous nous sommes rendus compte que le bol initial ne suffisait pas pour éviter toutes les éclaboussures, alors nous avons imprimés un plus grand bol qui permet d’obtenir un très bon résultat malgré quelques éclaboussures. Pour assurer un flux constant d’eau sur les ruisseaux imprimés en 3D, nous avons conçu des pièces 3D avec un trou permettant de réguler le niveau d’eau dans le bol, garantissant ainsi un débit constant à l’arrivée. Nous avons réalisé une autre phase de test pour déterminer la forme et la taille idéale du trou.
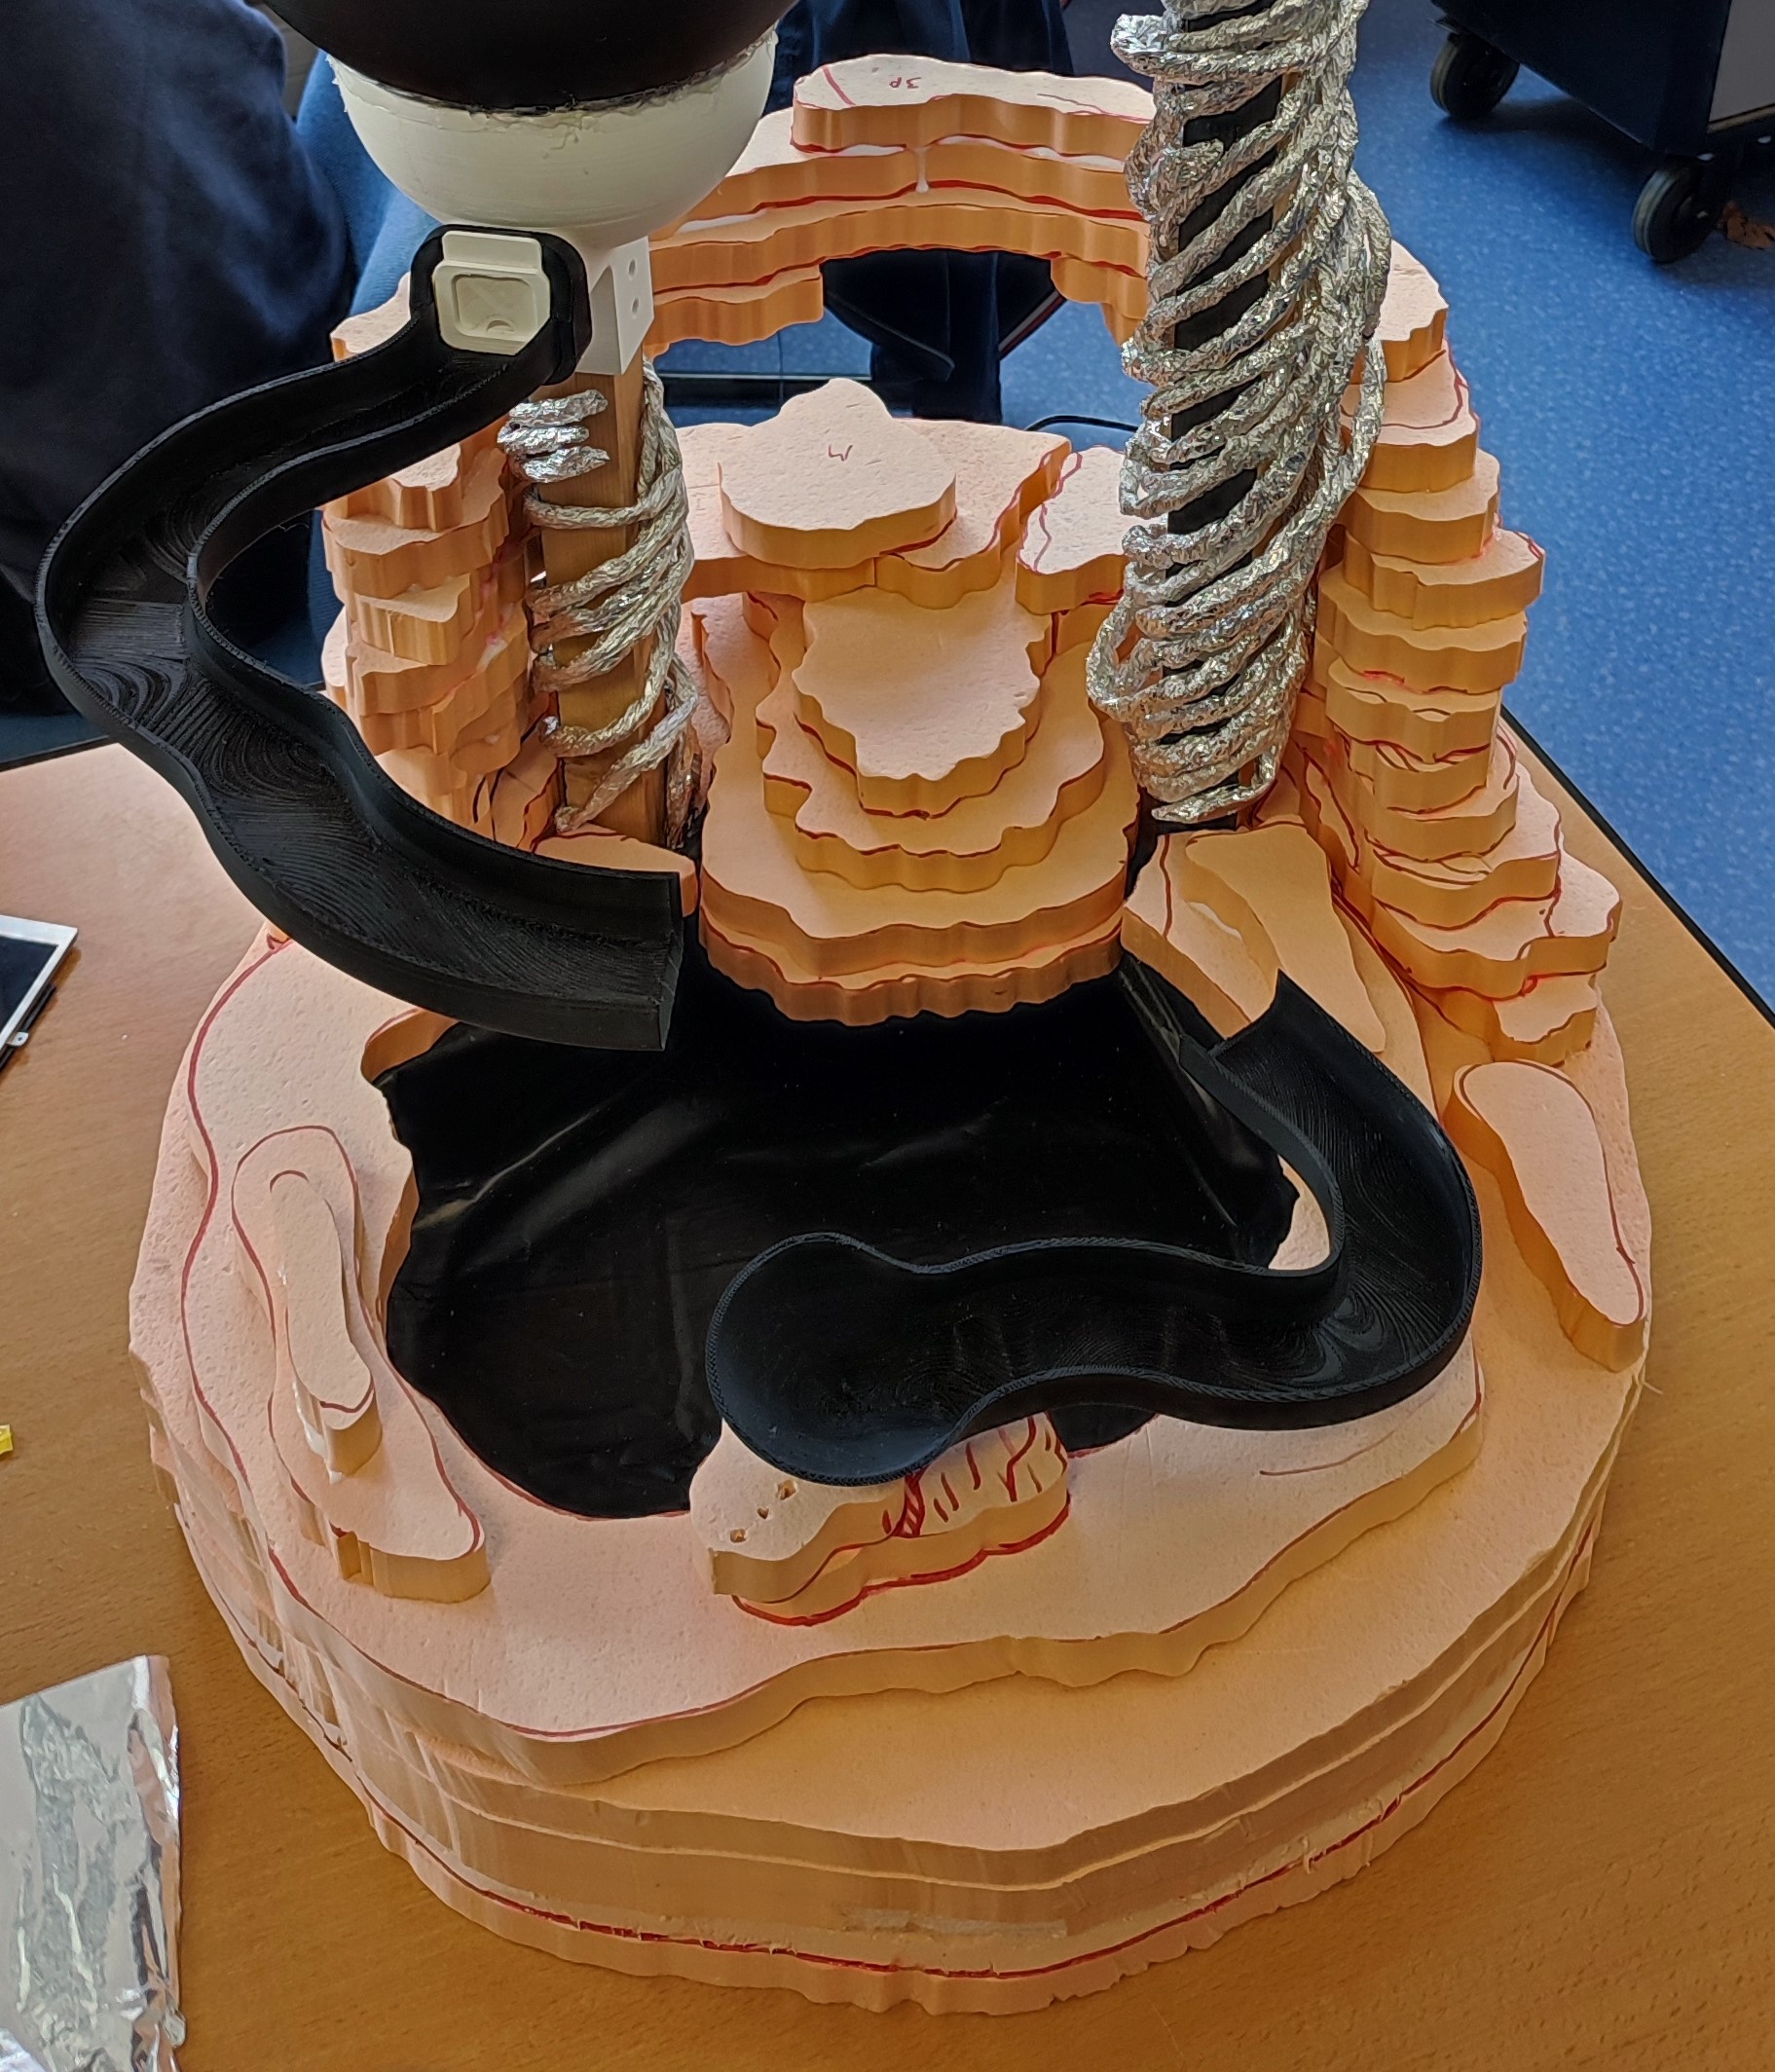
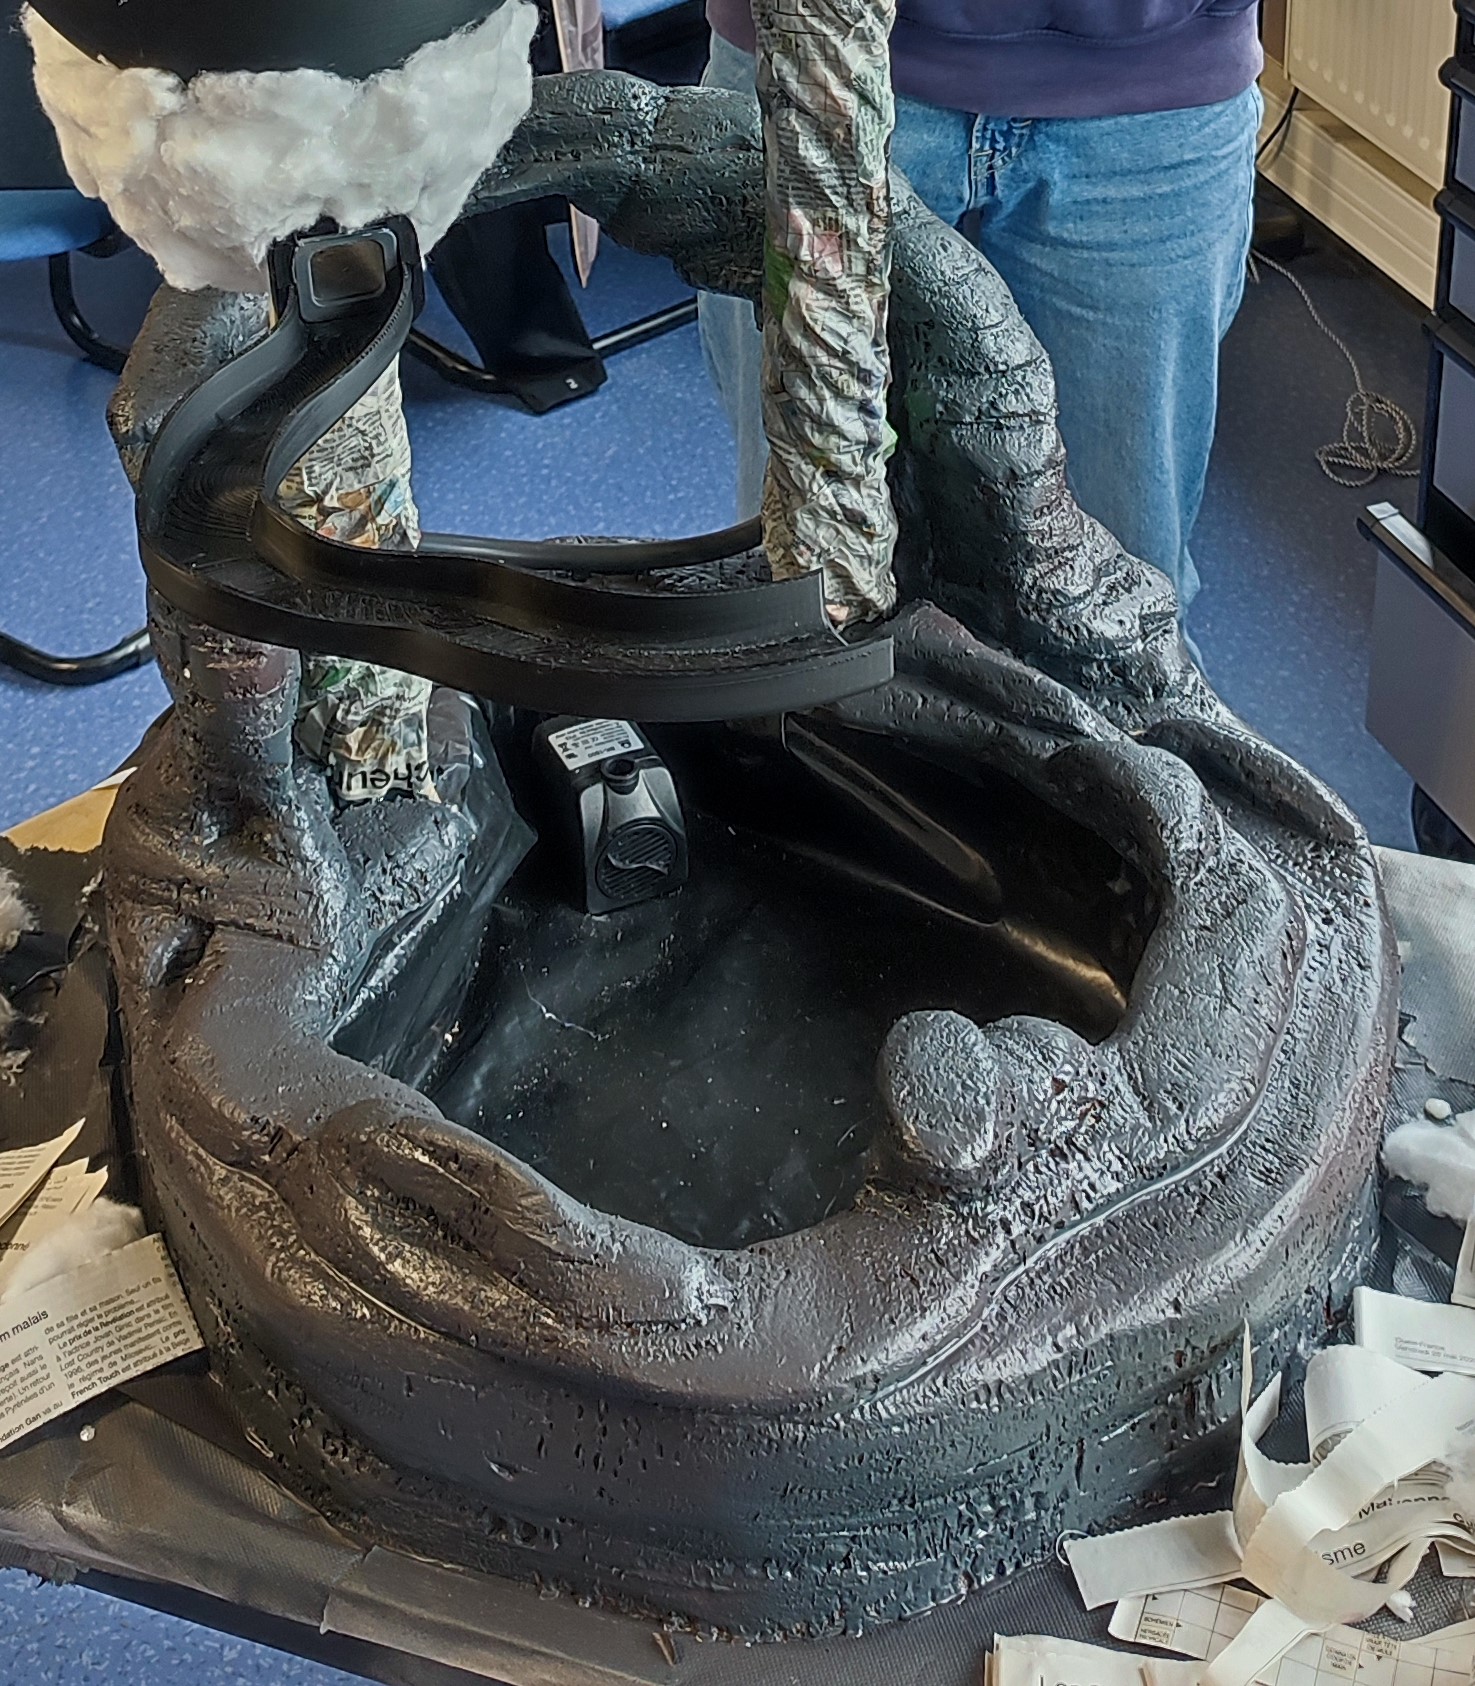
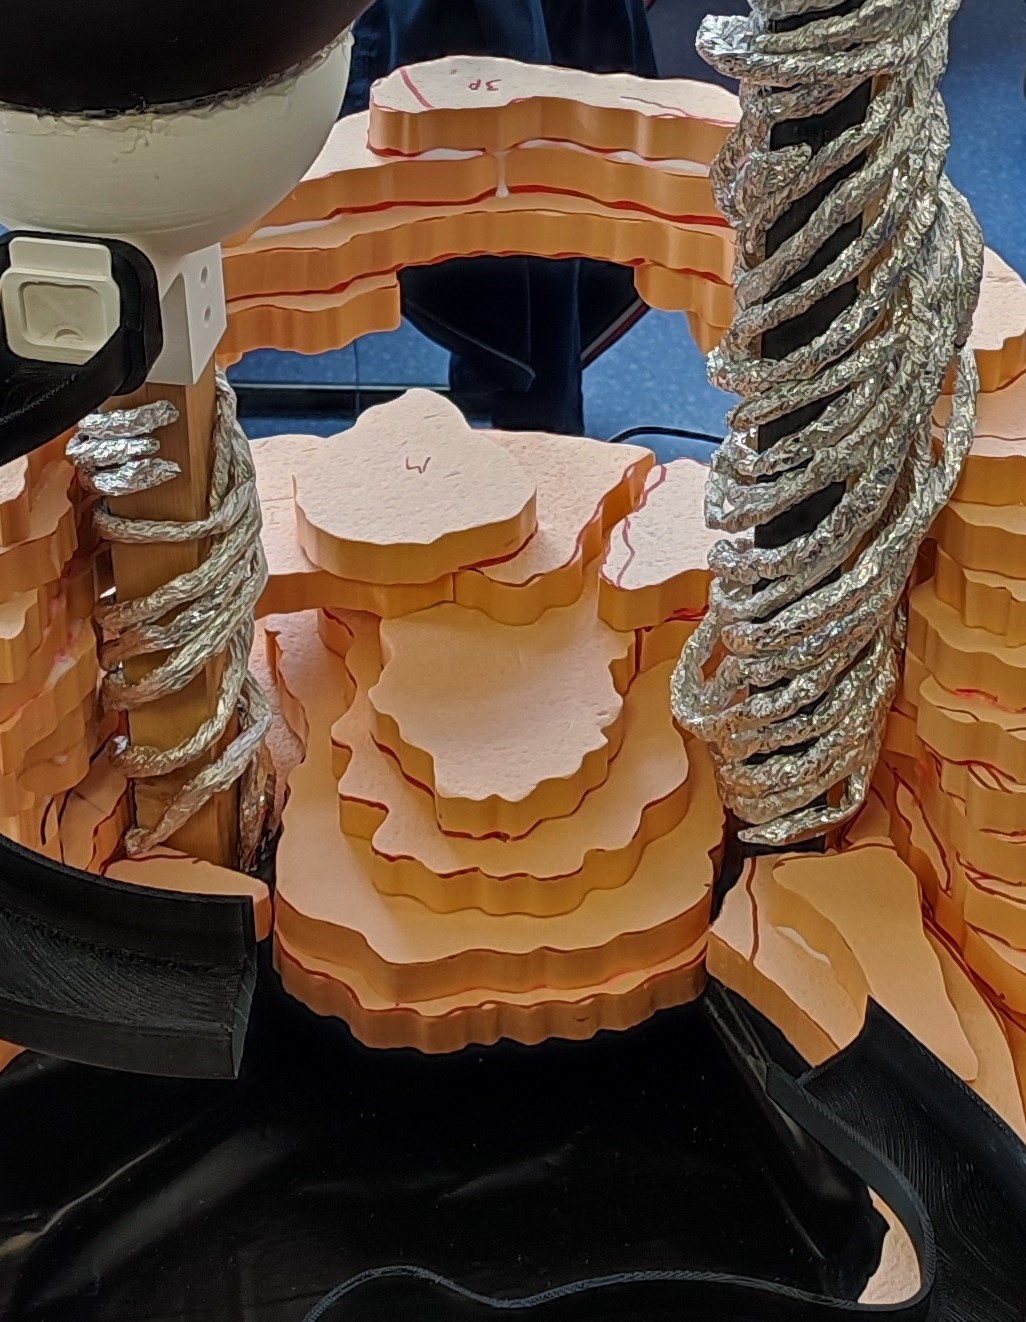
Une fois cela réalisé, nous avons entrepris de construire toute la structure rocheuse en polystyrène extrudé.
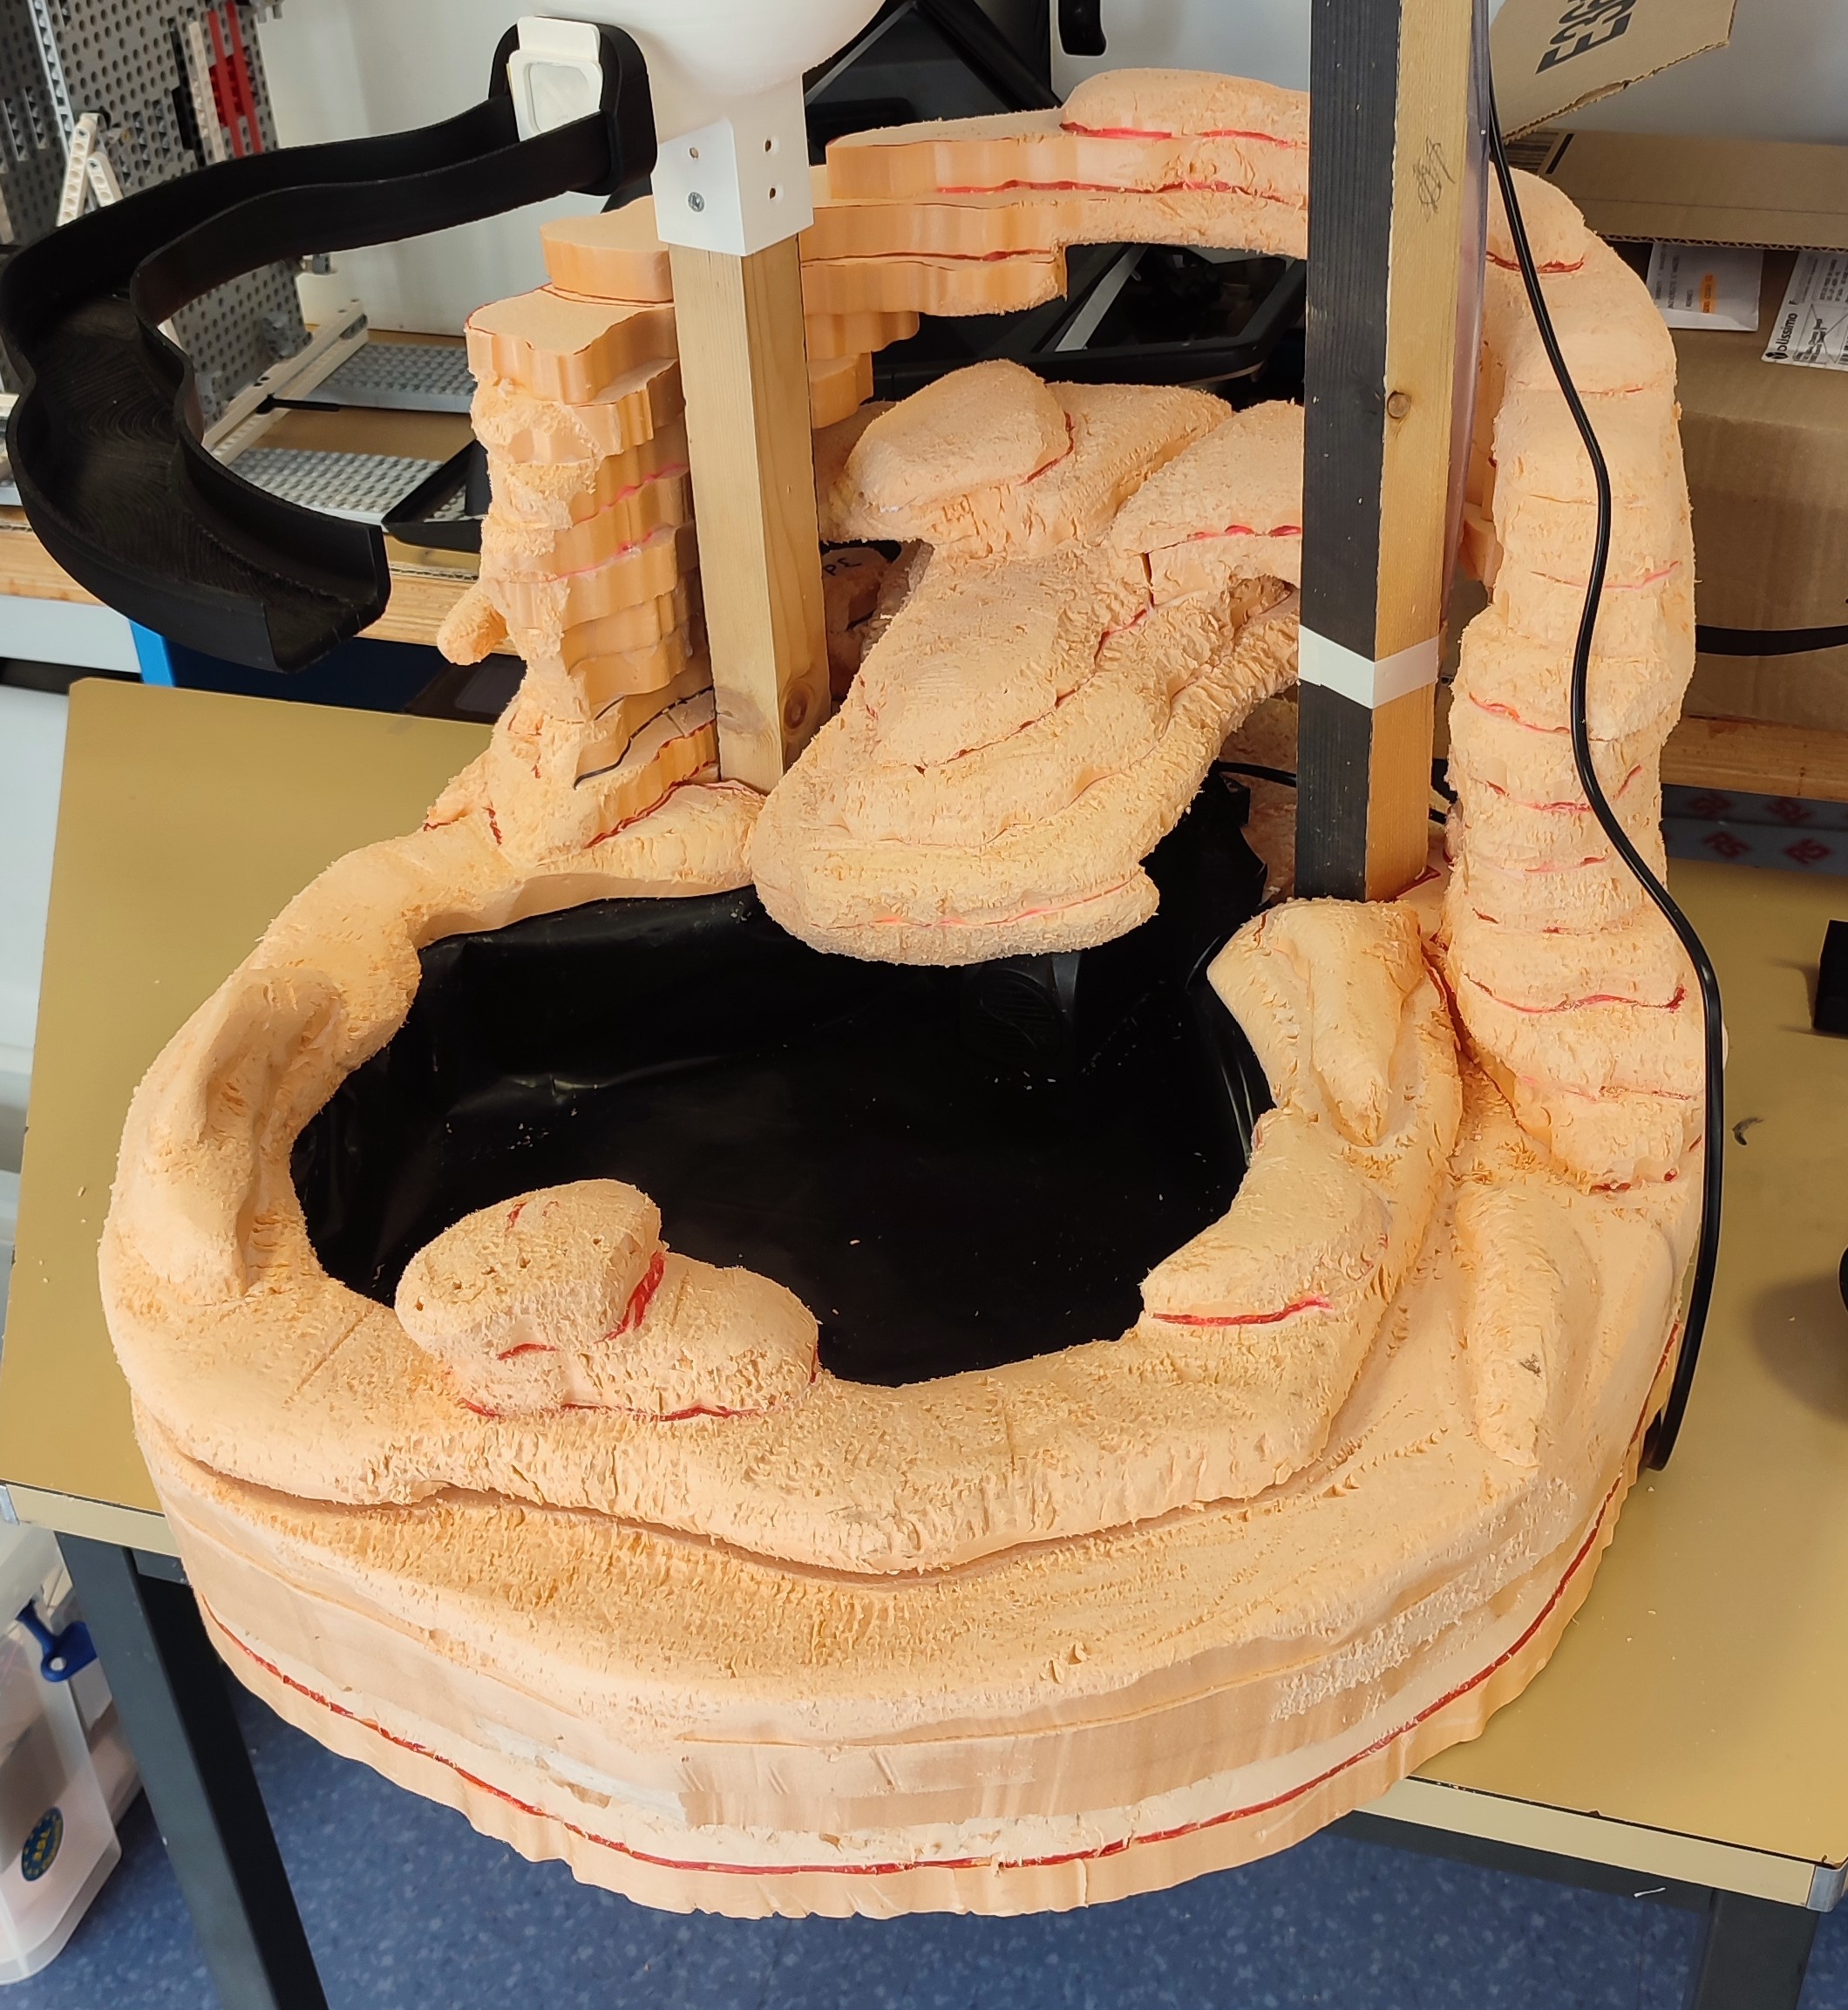
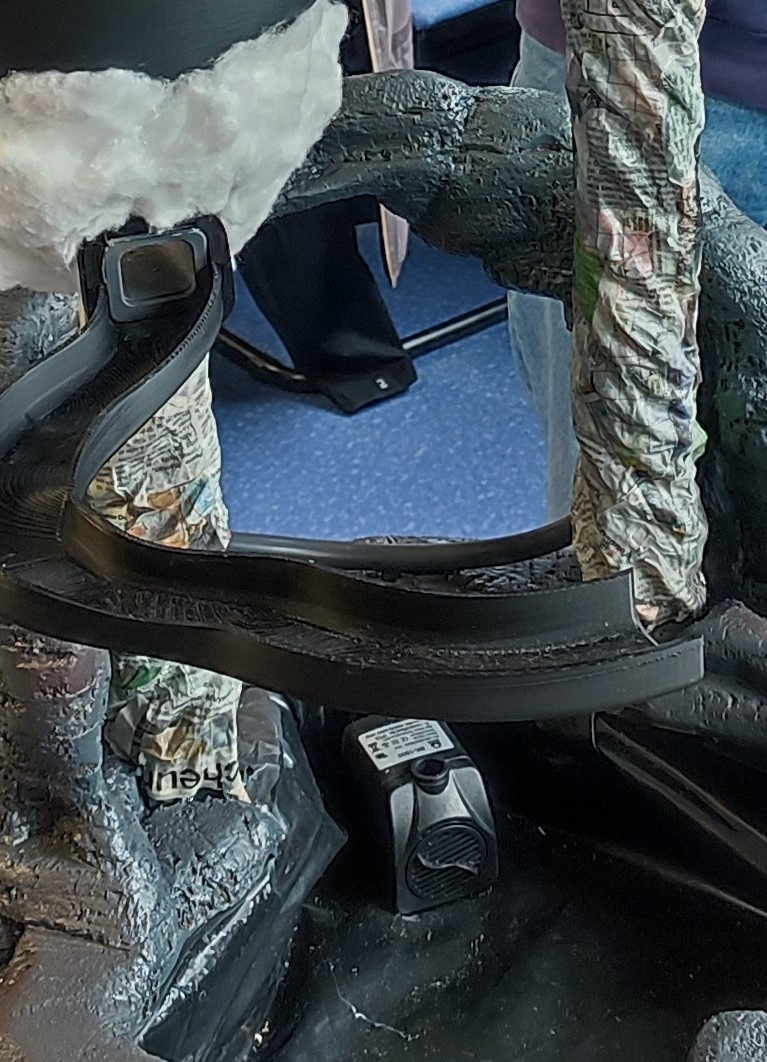
Pour ce faire, nous avons découpé le polystyrène à l’aide d’un fil chaud, en cherchant à lui donner une forme aussi naturelle que possible pour imiter une roche. Une fois toutes les pièces de polystyrène découpées, nous les avons collées ensemble autour de la base en bois. Nous avons ajouté une partie amovible au-dessus de la pompe pour permettre un contrôle en cas de problème.
Pour donner un aspect plus réaliste à la roche, nous avons décidé de poncer toute la structure avec une lime à bois et du papier abrasif. Cette tâche a été longue et fastidieuse, mais le résultat en valait la peine.
Ensuite, nous avons appliqué une sous-couche de colle à bois sur toute la structure en polystyrène pour éviter les épluchures qui se détachent. Une fois sèche, nous avons pulvérisé de la peinture grise anthracite, obtenant un résultat supérieur à nos attentes.
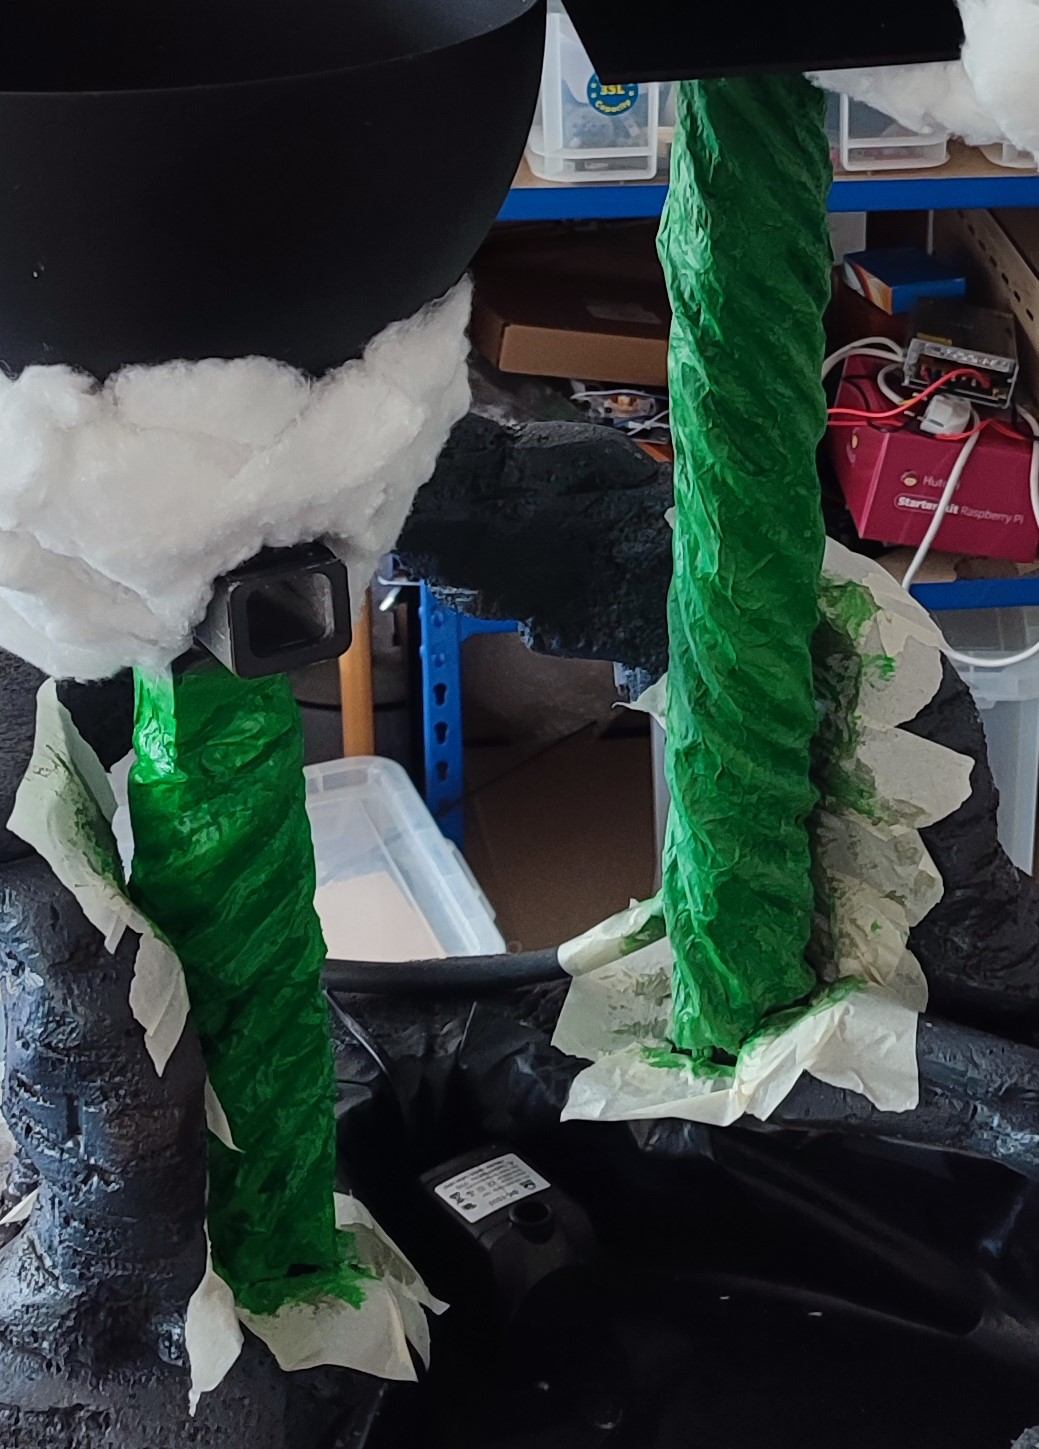
Dès que la peinture a séché, nous avons entouré les tasseaux en bois d’aluminium enroulé en bâtonnets. Cette étape permet de donner une texture de haricot et rester dans le thème, tout en cachant les tasseaux et le tube permettant de remonter l’eau jusqu’en haut. Une fois les bâtonnets d’aluminium fixés à la colle chaude, nous avons appliqué du papier mâché sur tout l’aluminium avec de la colle maison à base de farine et d’eau. Nous avons laissé sécher une journée entière avant d’appliquer diverses teintes de peinture verte.
Bâtonnets en aluminiumPapier mâchéHaricots finaux
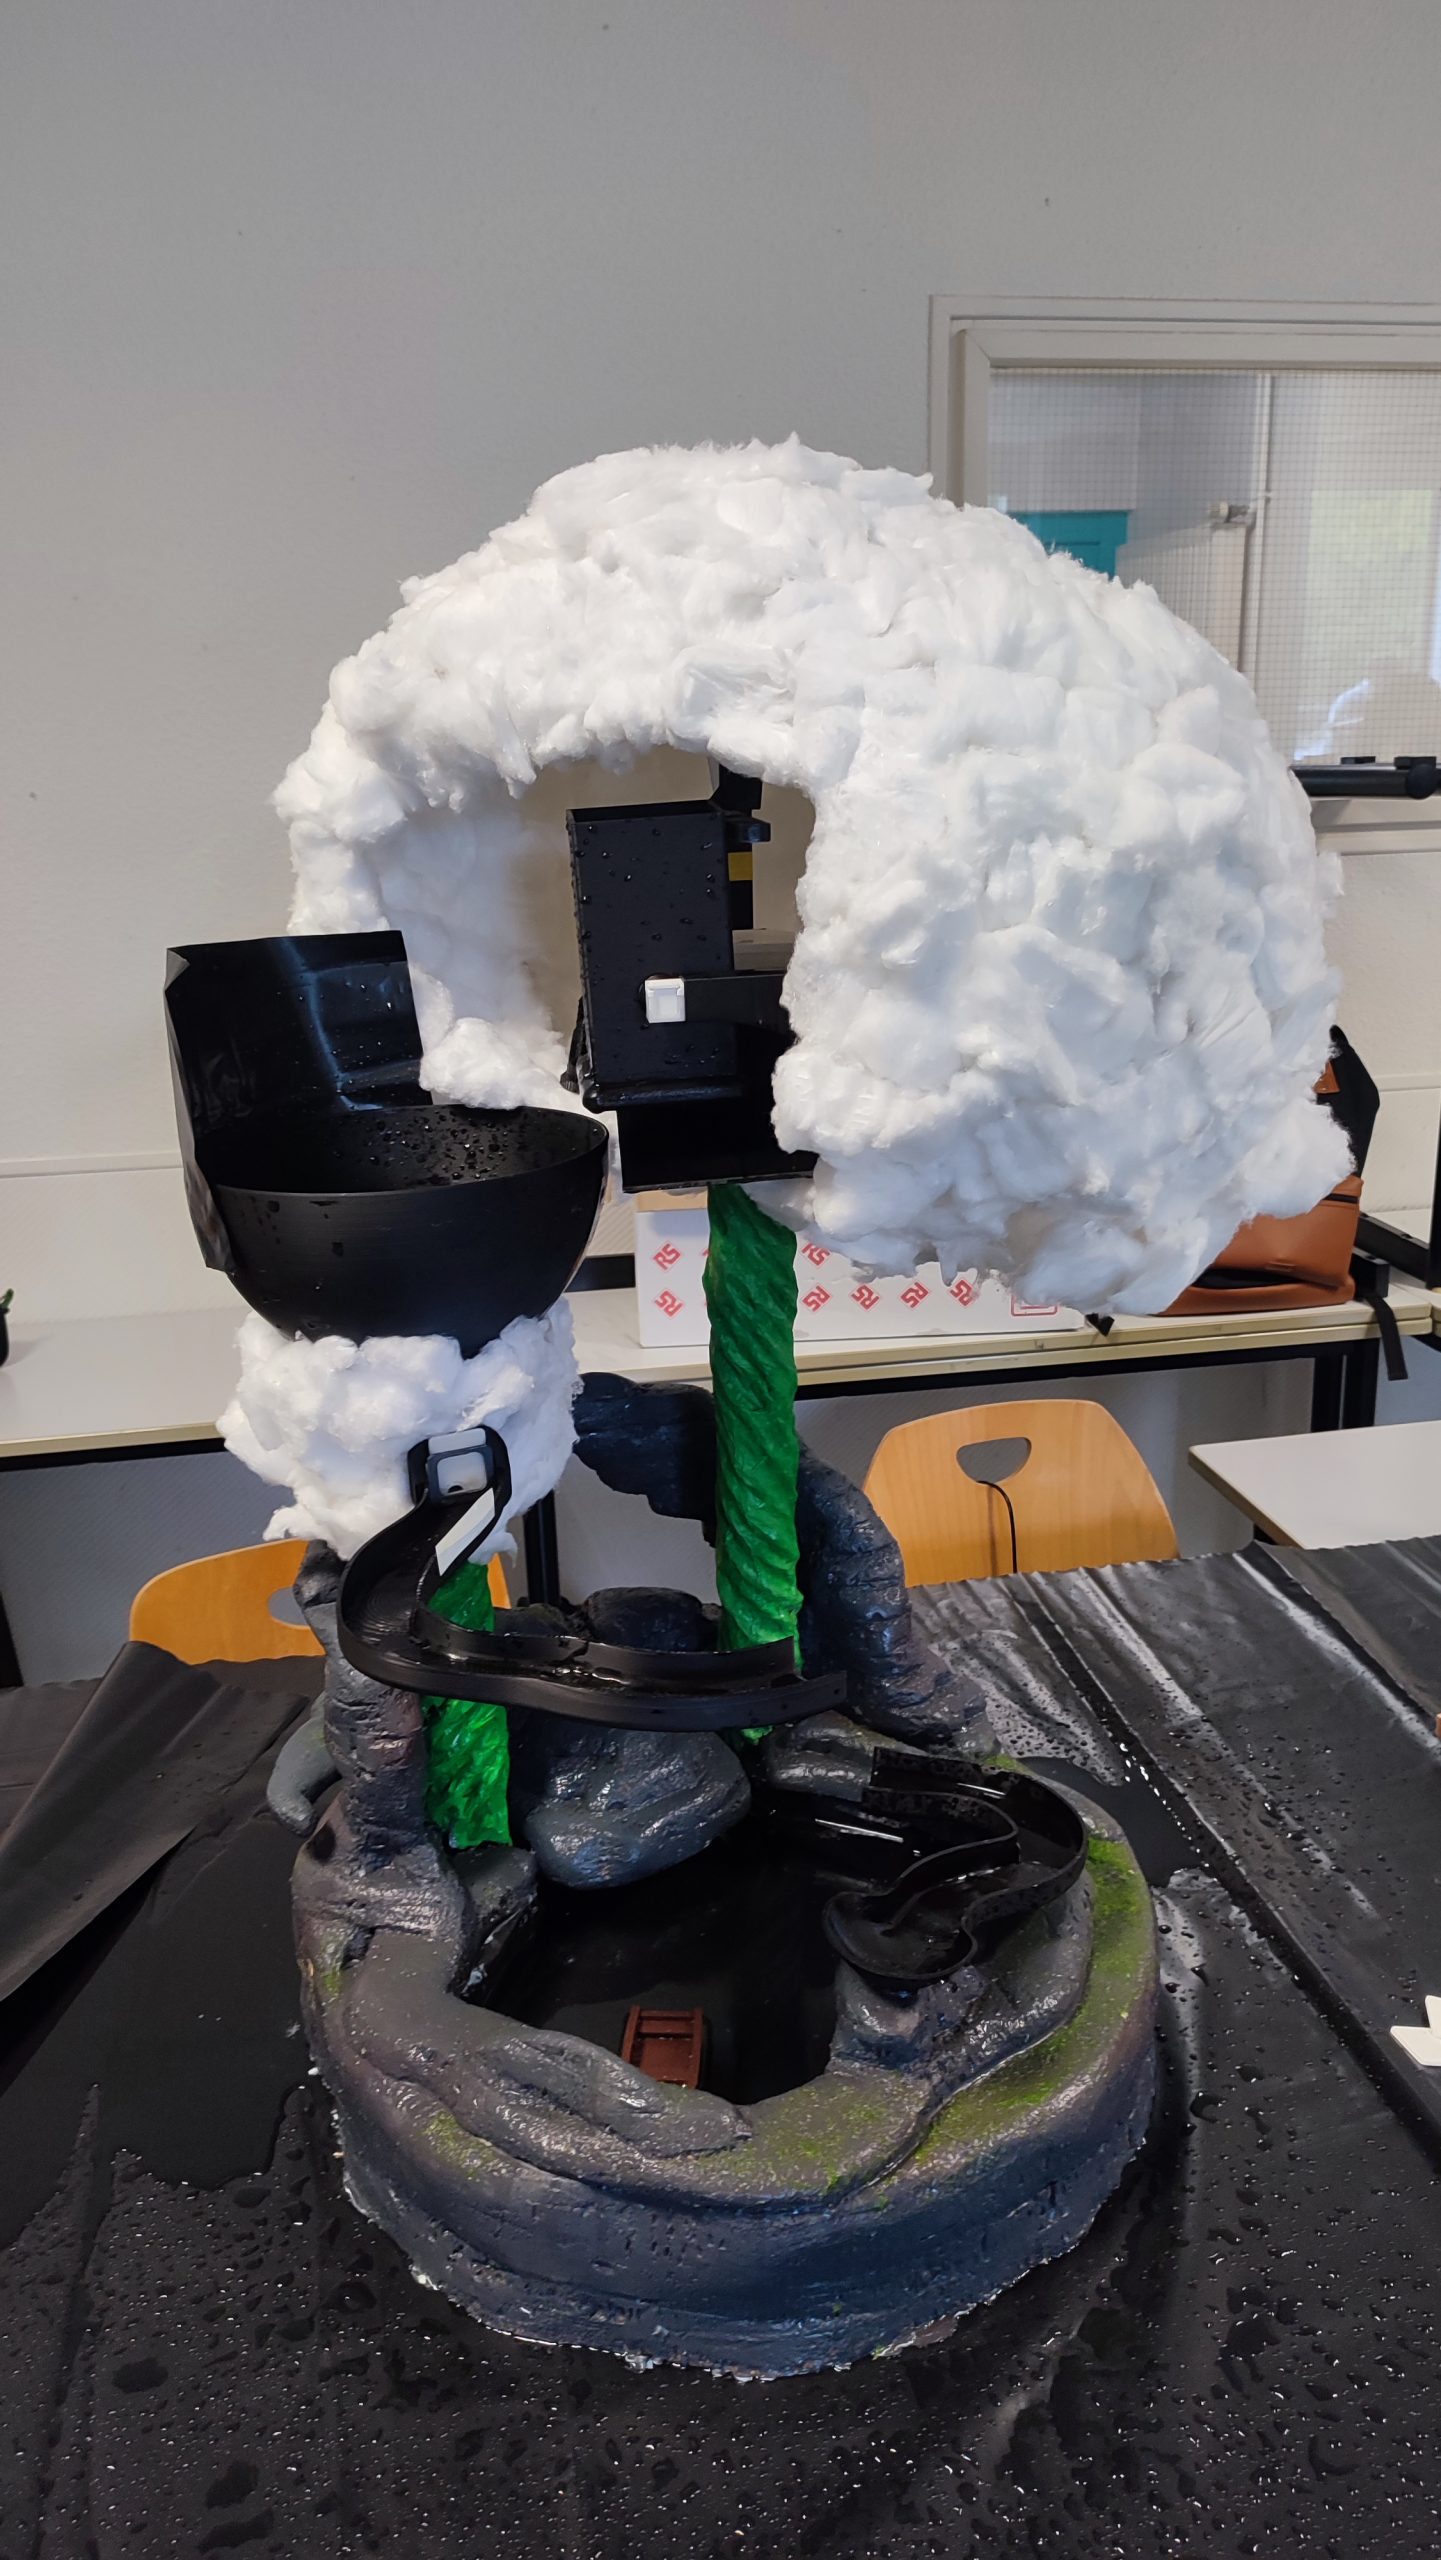
Pour achever cette fontaine, il nous restait à créer des nuages en hauteur pour dissimuler au mieux les structures.
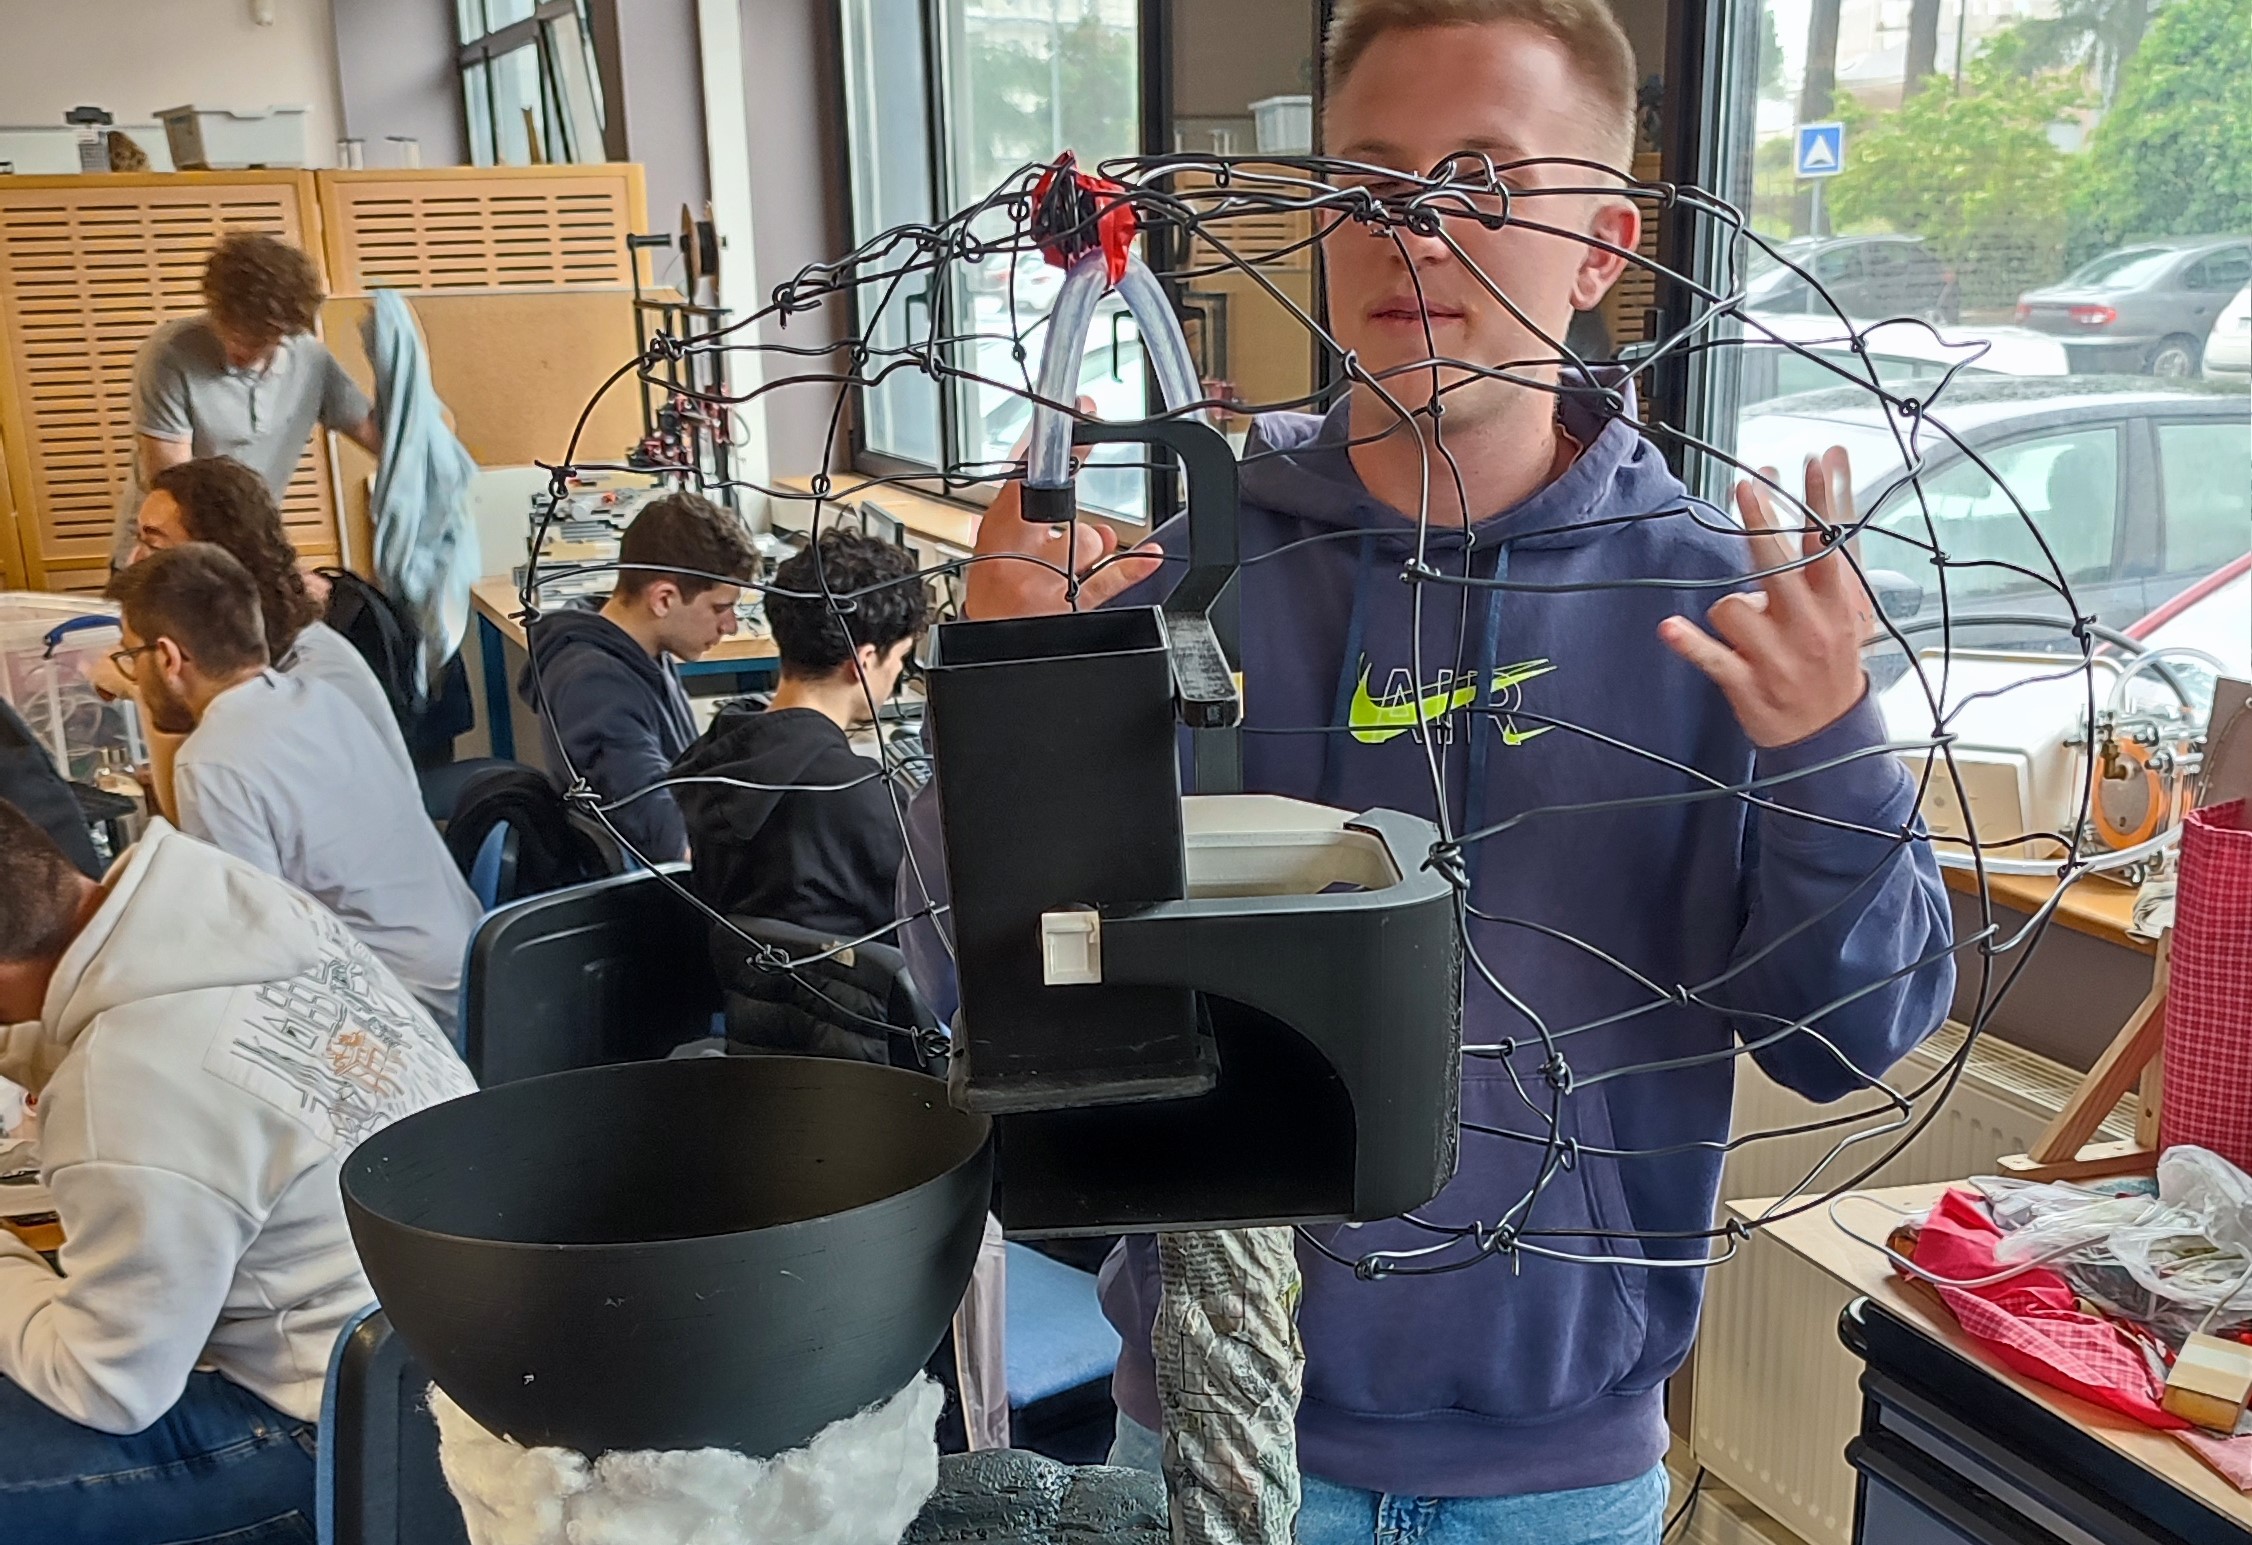
Pour ce faire, nous avons commencé par construire une armature métallique au sommet du grand tasseau en bois, afin de coller ensuite des morceaux de coton autour.
Cependant, nous avons surestimé la taille du nuage, ce qui nous a coûté beaucoup de temps à installer chaque petit morceau de coton un par un. Mais cet effort n’a pas été vain, car après plus de 100 heures de travail, une barque et un château imprimé en 3D, nous vous présentons “Jack et le seau magique”.
Projet final “Jack et le seau magique”
Pour conclure, ce projet nous a permis d’apprendre de nouvelles méthodes de travail et de construction, de faire face aux problèmes rencontrés et d’y réagir en conséquence. Bien que nous ayons passé plus de temps à réaliser la décoration qu’à travailler sur le système de basculement du seau, nous avons tout de même essayé de comprendre au mieux le fonctionnement mécanique de celui-ci.
Nous tenons à remercier notre tuteur de projet Monsieur Kachit pour l’aide apportée durant les heures de projet.
Merci de nous avoir lu !
LEFEBVRE Mathis, LUCAS Corentin et LOLLIER Valentin
Dans cet article, nous allons vous présenter notre projet de conception réalisé dans le cadre de notre deuxième année en cycle préparatoire à Polytech Angers. Nous sommes trois étudiantes à travailler ensemble sur le projet d’un réveil connecté et personnalisé, une tâche que nous avons abordée avec enthousiasme et créativité !
Nous avons choisi ce projet de part son originalité, son authenticité et sa nouveauté.
Ce projet a l’avantage d’être :
Innovant ;
Créatif ;
Inédit ;
Libre d’imagination ;
Réalisable dans son entièreté.
Voici une courte vidéo pour vous donner un premier aperçu de notre projet :
Présentation Projet Réveil Personnalisé
Notre Projet
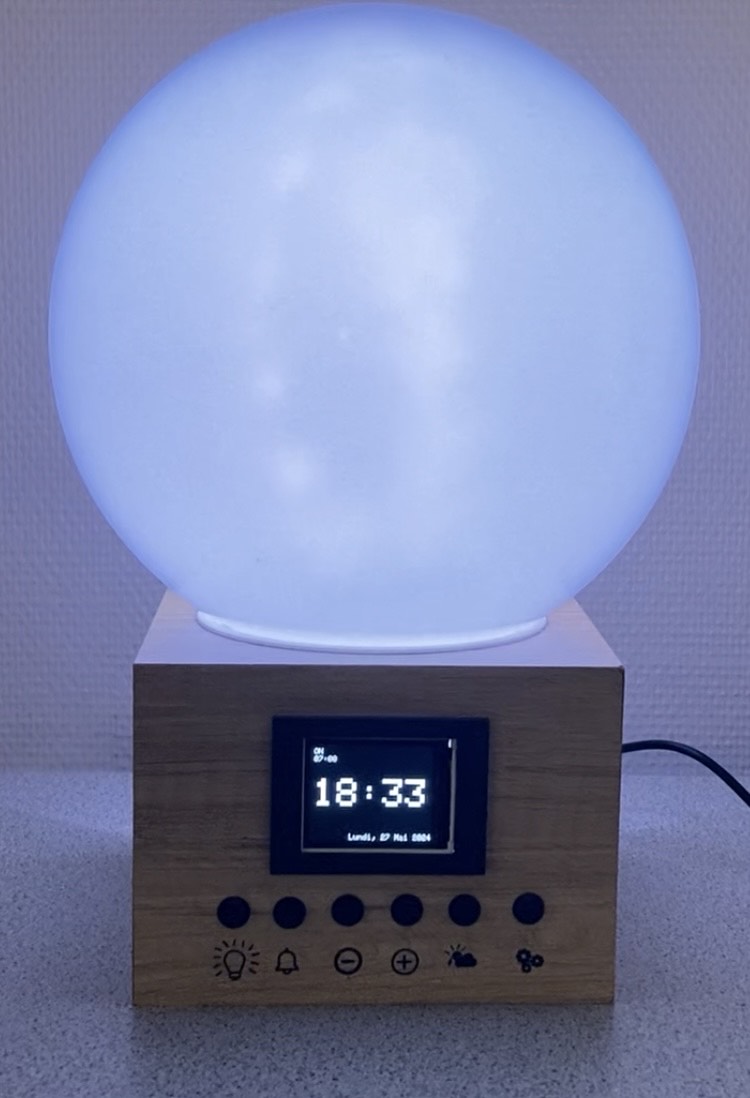
Notre projet de conception consiste à créer un réveil connecté entièrement personnalisé, regorgeant de fonctionnalités. Imaginez un réveil qui se connecte automatiquement au Wi-Fi dès que vous l’allumez, affichant ainsi en permanence l’heure exacte. Plus besoin de régler manuellement l’heure, même lors des changements saisonniers ! Ce réveil est conçu pour être simple et intuitif, accessible à tous. Notre objectif est de rendre votre routine matinale plus fluide et sans tracas. Avec ce réveil, vous pouvez commencer chaque journée du bon pied.
Présentation du matériel
Pour réaliser ce projet, nous avons utilisé plusieurs outils et composants tels que :
Logiciel de Programmation
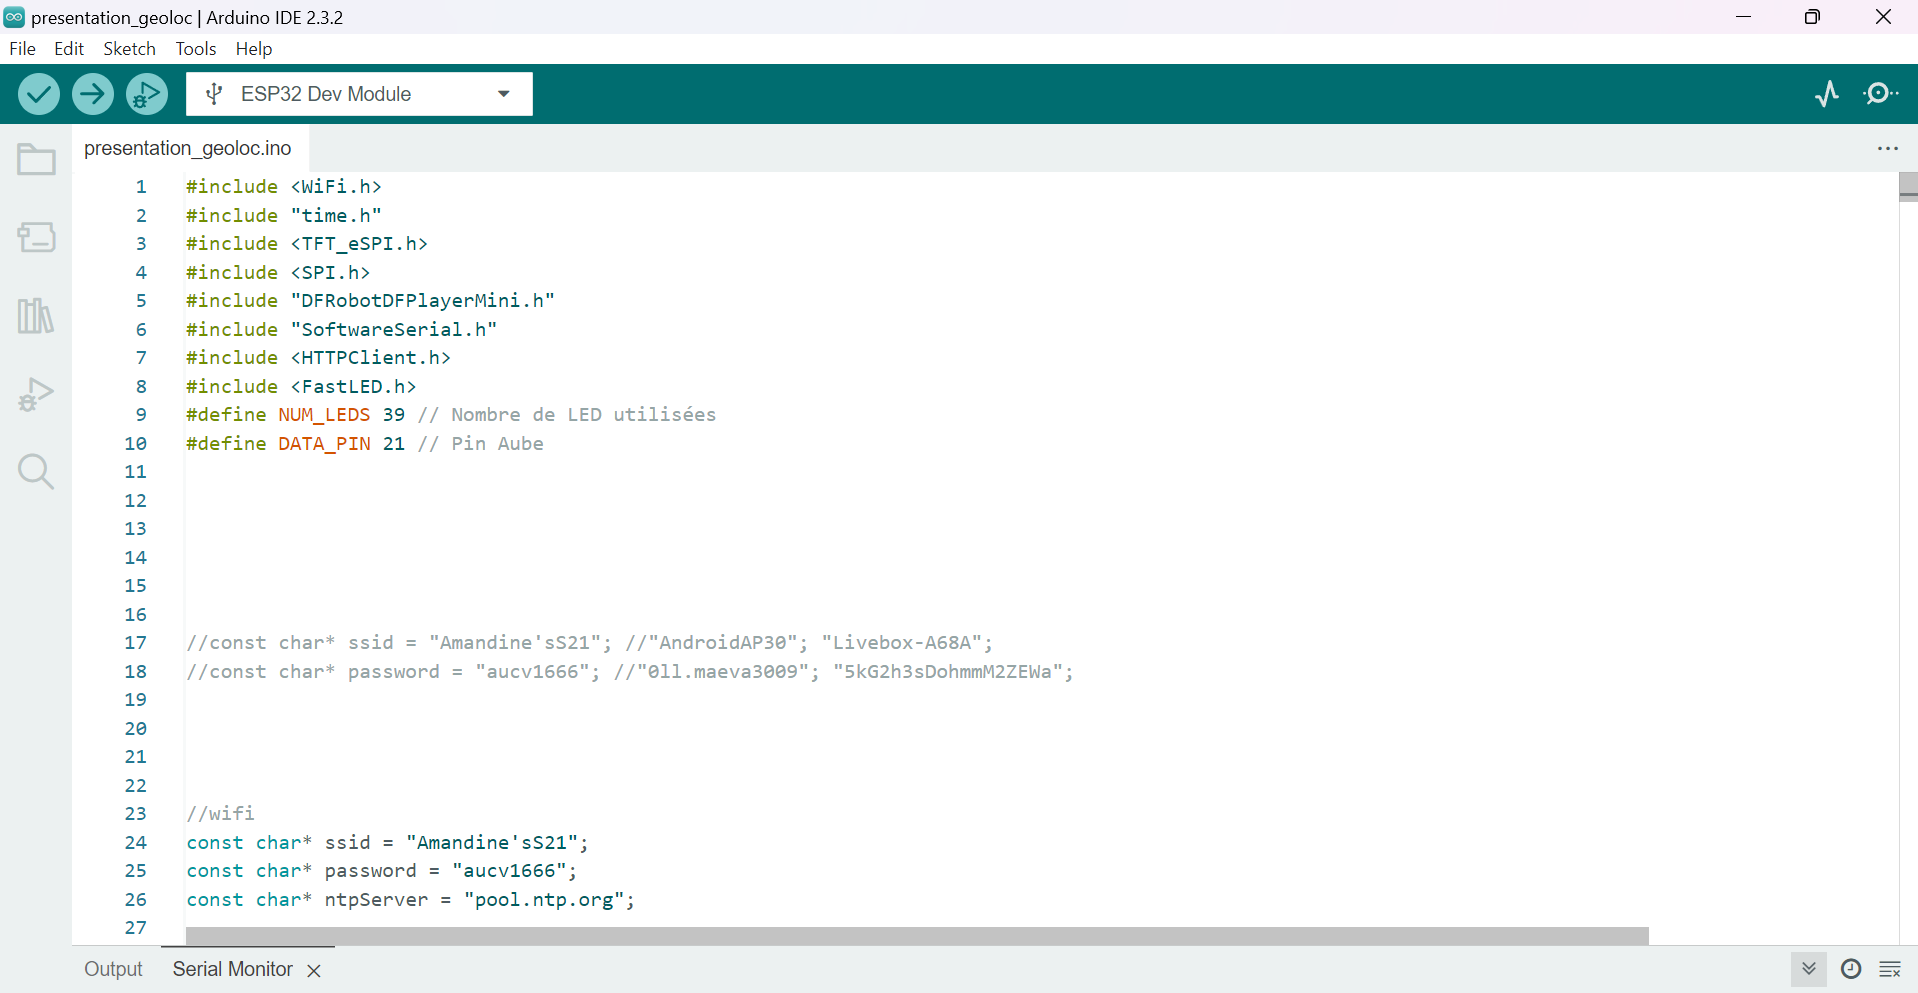
Arduino IDE : À l’aide de ce logiciel de programmation, nous avons développé l’ensemble de notre programme. Pour cela, nous avons dû coder en langage C, en y intégrant plusieurs bibliothèques afin d’élargir le nombre d’options disponibles. Arduino fonctionne sur le principe de boucles. La boucle `setup()` s’exécute une seule fois, au démarrage, tandis que la boucle `loop()` se répète indéfiniment.
Interface logiciel Arduino IDE
Microcontrôleur
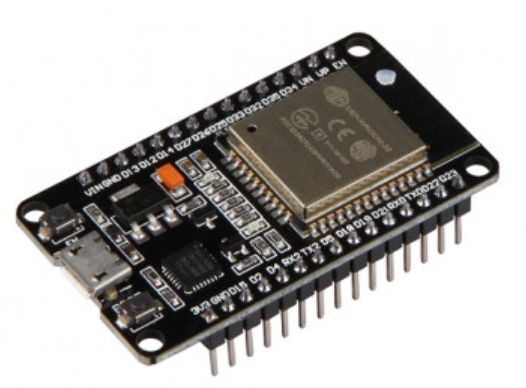
Carte ESP32
Nous avons ensuite téléchargé ce programme sur une carte ESP32. Cette carte présente plusieurs avantages :
Sa taille : elle est très petite ;
Sa basse consommation : 5V ;
Sa connectivité : elle dispose d’une connectivité Wi-Fi et Bluetooth, ce qui la rend parfaite pour des applications IoT.
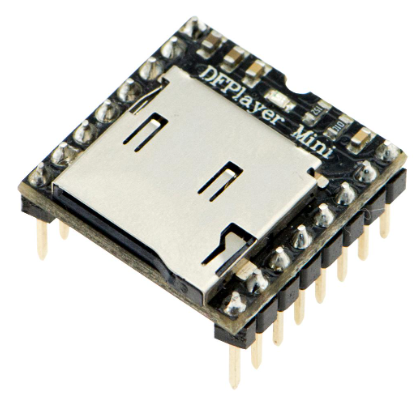
DFPlayer Mini
Module de lecture audio
DFPlayer Mini : Pour ajouter une banque de musiques, nous nous sommes servies d’un module de lecture audio DFPlayer Mini. Ce composant permet de lire des fichiers MP3 directement depuis une carte micro SD et assure également la communication avec le haut-parleur.
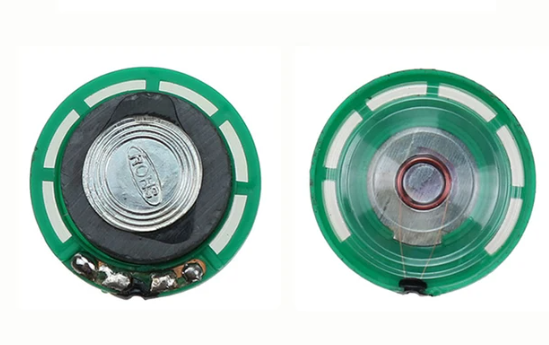
Diffusion Audio
Haut-parleur : Pour diffuser la musique, nous avons utilisé un petit haut-parleur qui permet d’écouter les morceaux pré-téléchargés sur la carte micro SD. Ce dispositif, compact et facile à intégrer, offre une qualité sonore convenable malgré sa taille réduite.
Haut-Parleur
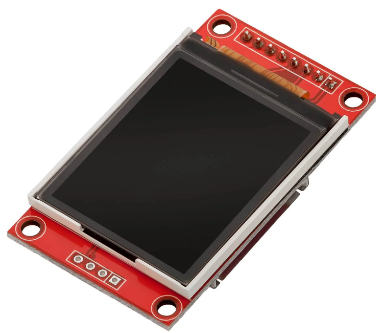
Affichage
Ecran TFT 1,8
Ecran TFT_eSPI : Pour visualiser nos diverses fonctionnalités, nous avons opté pour un écran TFT de 1,8 pouce. Celui-ci nous permet d’afficher l’heure, l’alarme, la météo et le menu Paramètres. Avec ses dimensions de 128 par 160 mm, il offre à l’utilisateur un affichage suffisamment grand.
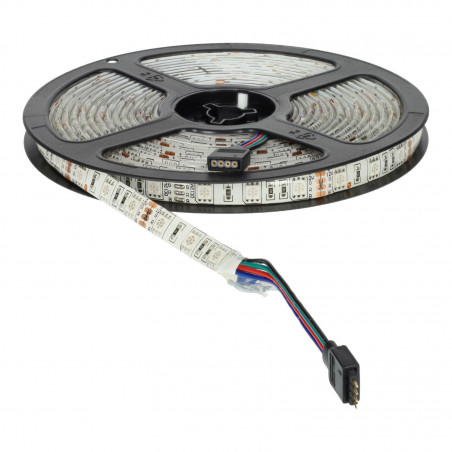
Lumière
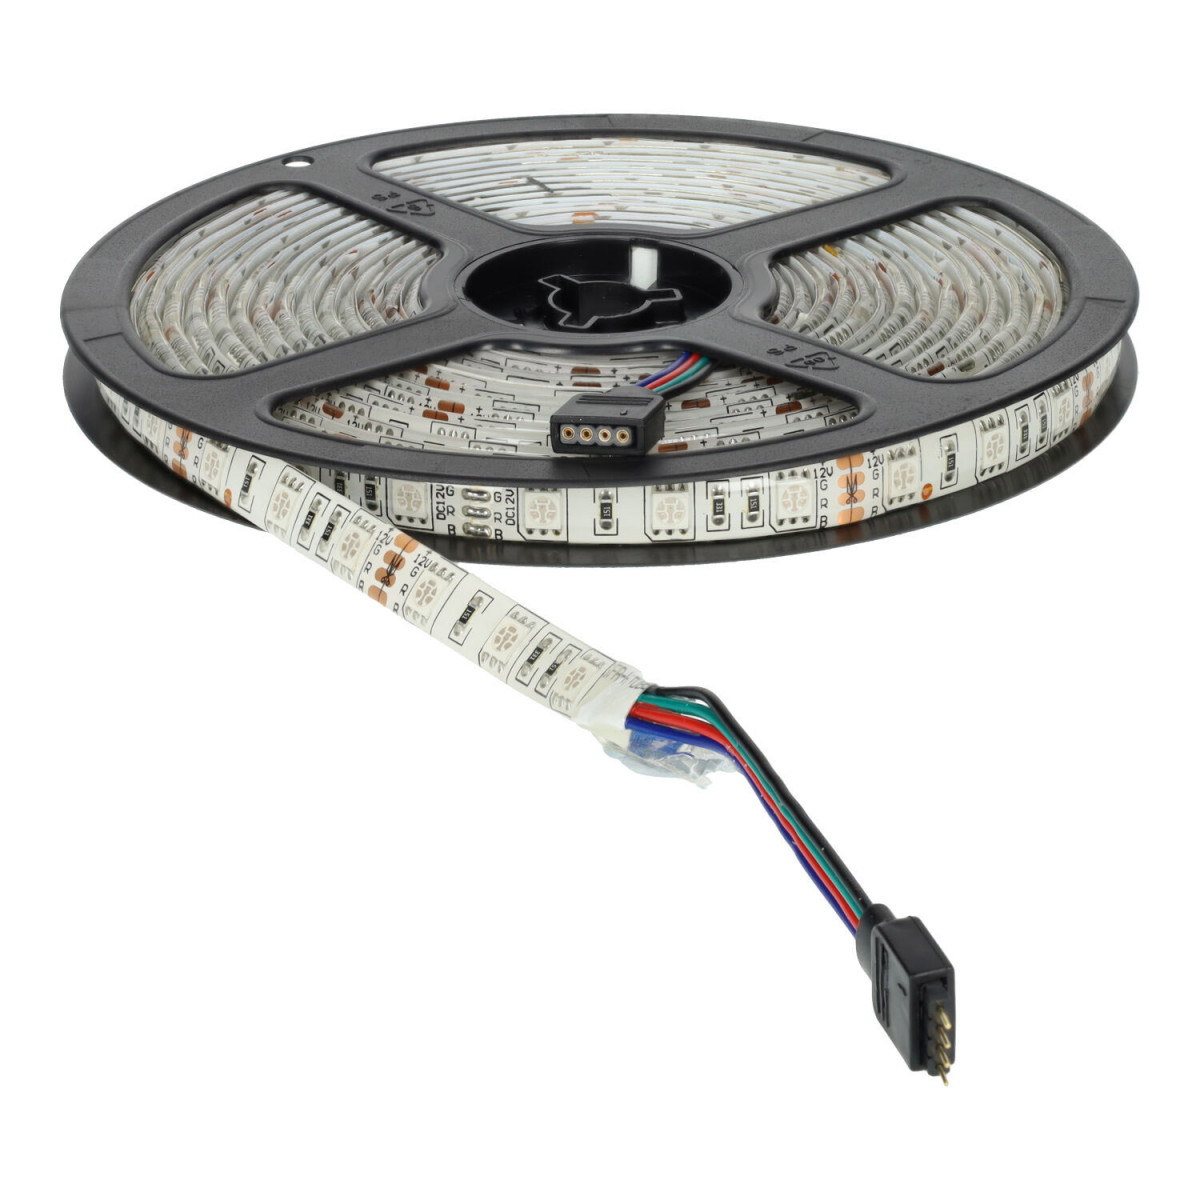
Ruban LED
Nous avons utilisé un ruban LED comme source lumineuse, offrant plusieurs avantages :
Faible consommation : les LEDs consomment très peu d’énergie et fonctionnent sous 5V ;
Large choix de couleurs : toutes les nuances ;
Possibilité de sélectionner le nombre de LEDs utilisées.
Etapes de Réalisation
A. Programmation
1. Connexion Wi-Fi
Nous avons commencé par la programmation, une partie cruciale de notre projet. Pour cela, nous avons configuré le réveil pour qu’il se connecte automatiquement au Wi-Fi dès son démarrage, assurant ainsi une mise à jour continue de l’heure.
2. Configuration de l’Alarme
Ensuite, nous avons développé une fonction permettant à l’utilisateur de configurer son alarme pour le lendemain matin. Nous avons intégré un bouton “alarme”, ainsi que des boutons “plus” et “moins” pour ajuster l’heure. Une fois l’heure programmée, l’utilisateur peut facilement arrêter l’alarme en appuyant sur le bouton prévu à cet effet.
3. Menu Paramètres
Nous avons ajouté un menu paramètres accessible via un appui long sur le bouton dédié. Ce menu permet de sélectionner la musique de l’alarme, de régler la durée du simulateur d’aube et de choisir la couleur de la lampe de chevet.
4. Simulateur d’Aube
Le réveil dispose également d’une fonctionnalité “Aube” qui permet à la lumière de s’allumer progressivement avant que l’alarme ne sonne, offrant un réveil plus naturel et plus doux.
5. Affichage de la Météo
Grâce à la connexion Wi-Fi, l’adresse IP et la clé API, le réveil nous géolocalise et affiche la météo. L’utilisateur connaît alors la température et les conditions météorologiques extérieures de la ville où il se trouve.
6. Lampe de chevet
Notre réveil fait également office de lampe de chevet. L’utilisation de LEDs nous a permis de créer une ambiance personnalisée dans la chambre grâce à un large panel de couleurs : Blanc, Jaune, Orange, Rouge, Vert, Bleu, Violet et Rose.
Voici ci-dessous, le fonctionnement de notre réveil avec la démonstration des diverses options :
Vidéo explicative de l’utilisation de notre Réveil Personnalisé
B. Conception
La conception de ce réveil était essentielle pour nous, car l’aspect esthétique constituait un critère primordial. Pour le réaliser, nous avons suivi plusieurs étapes :
Étape 1
Nous avons recherché des composants adaptés pour réaliser notre réveil :
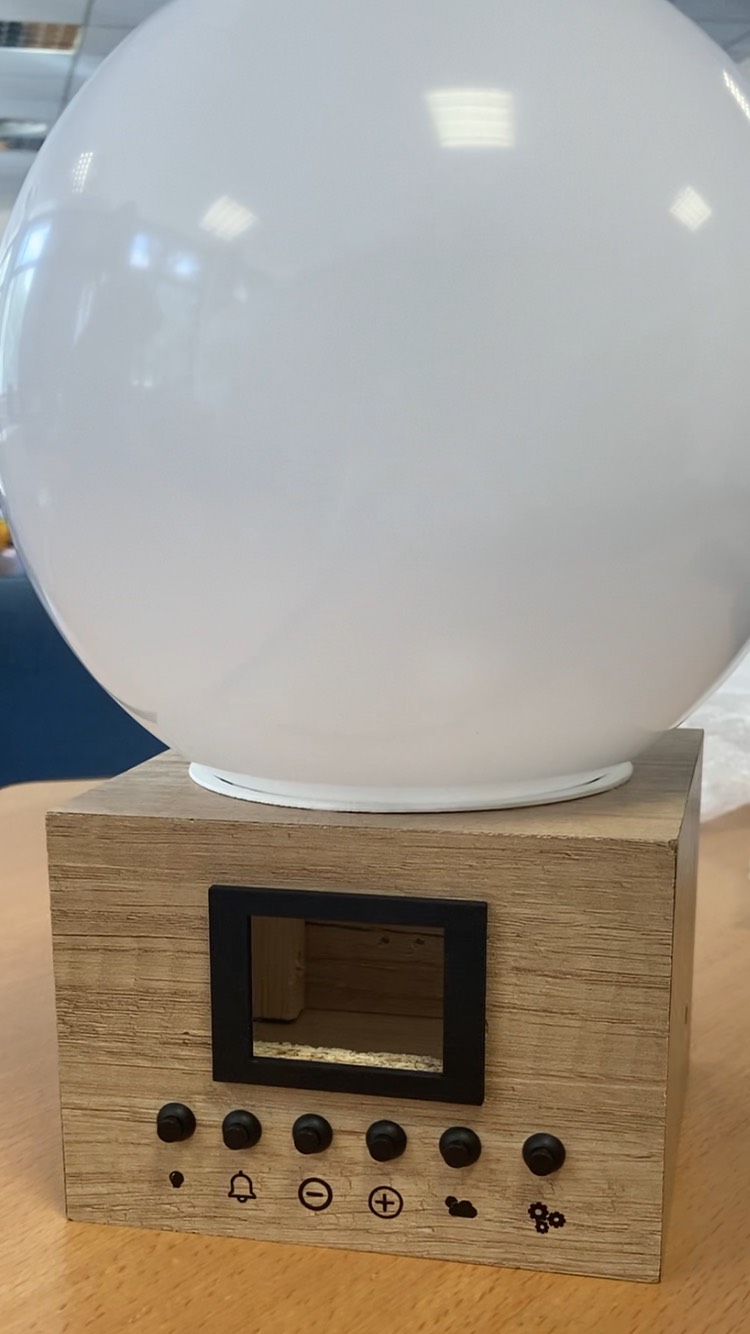
Une sphère en plexiglas diffusant
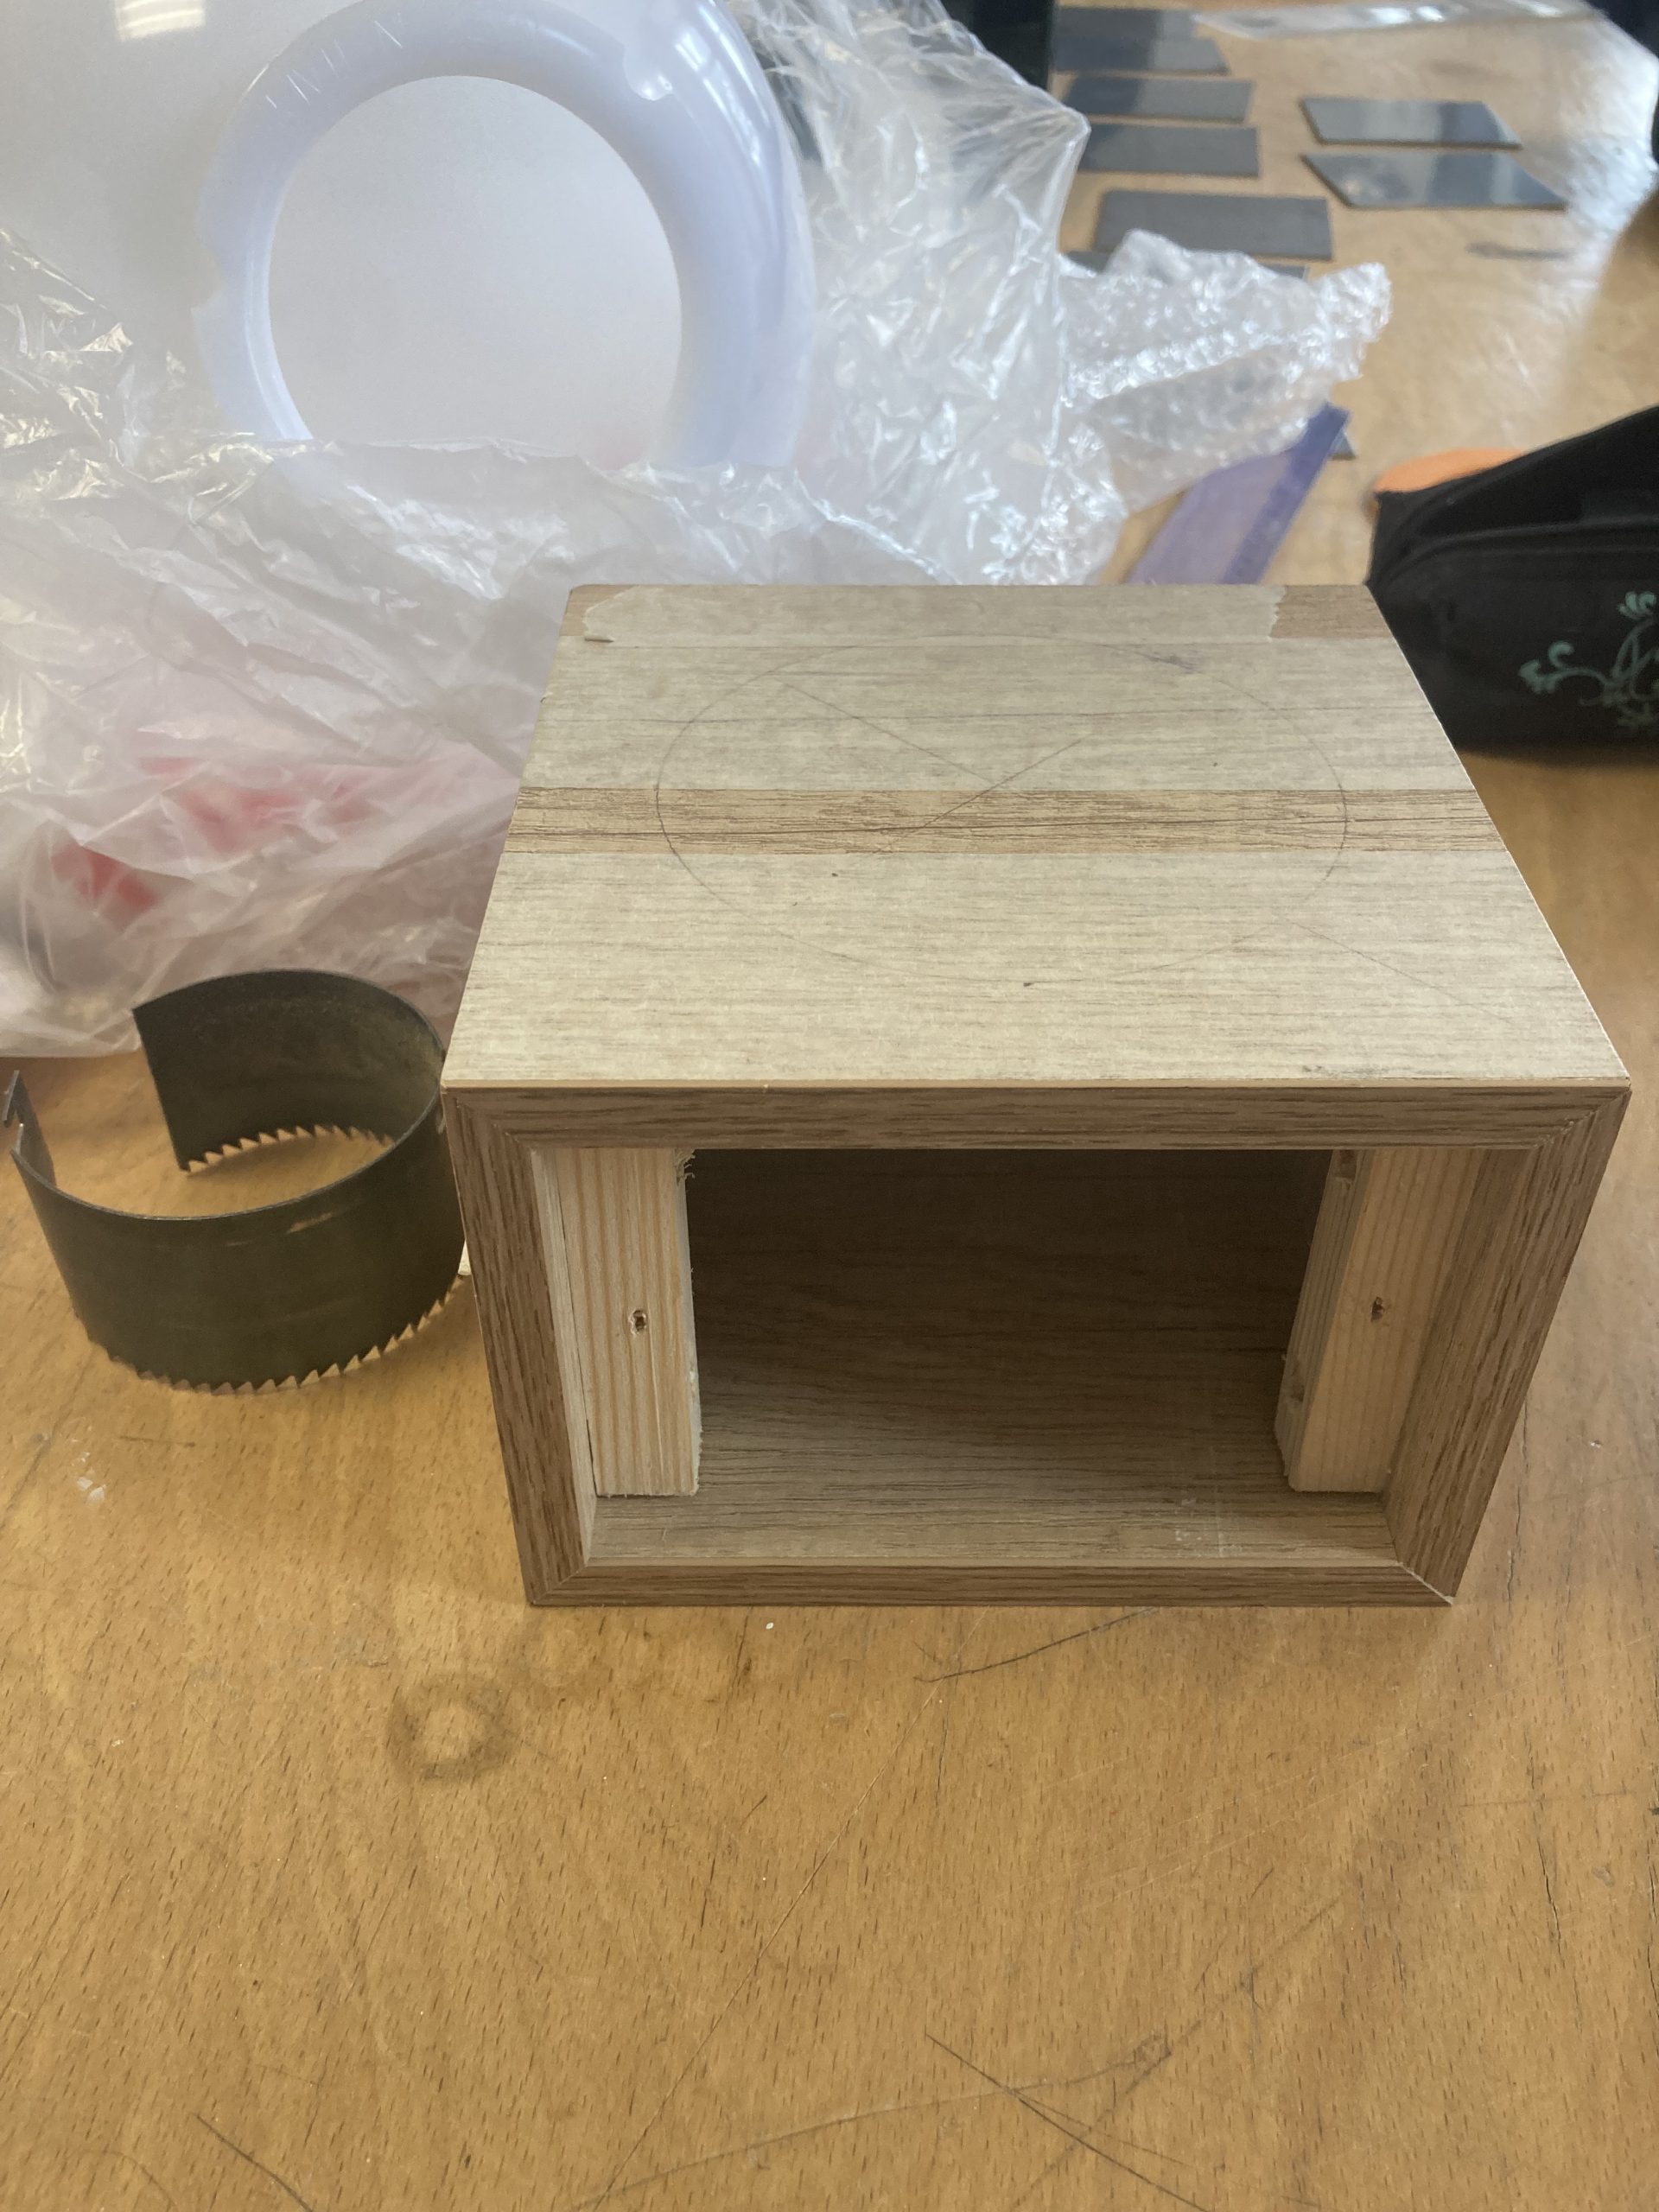
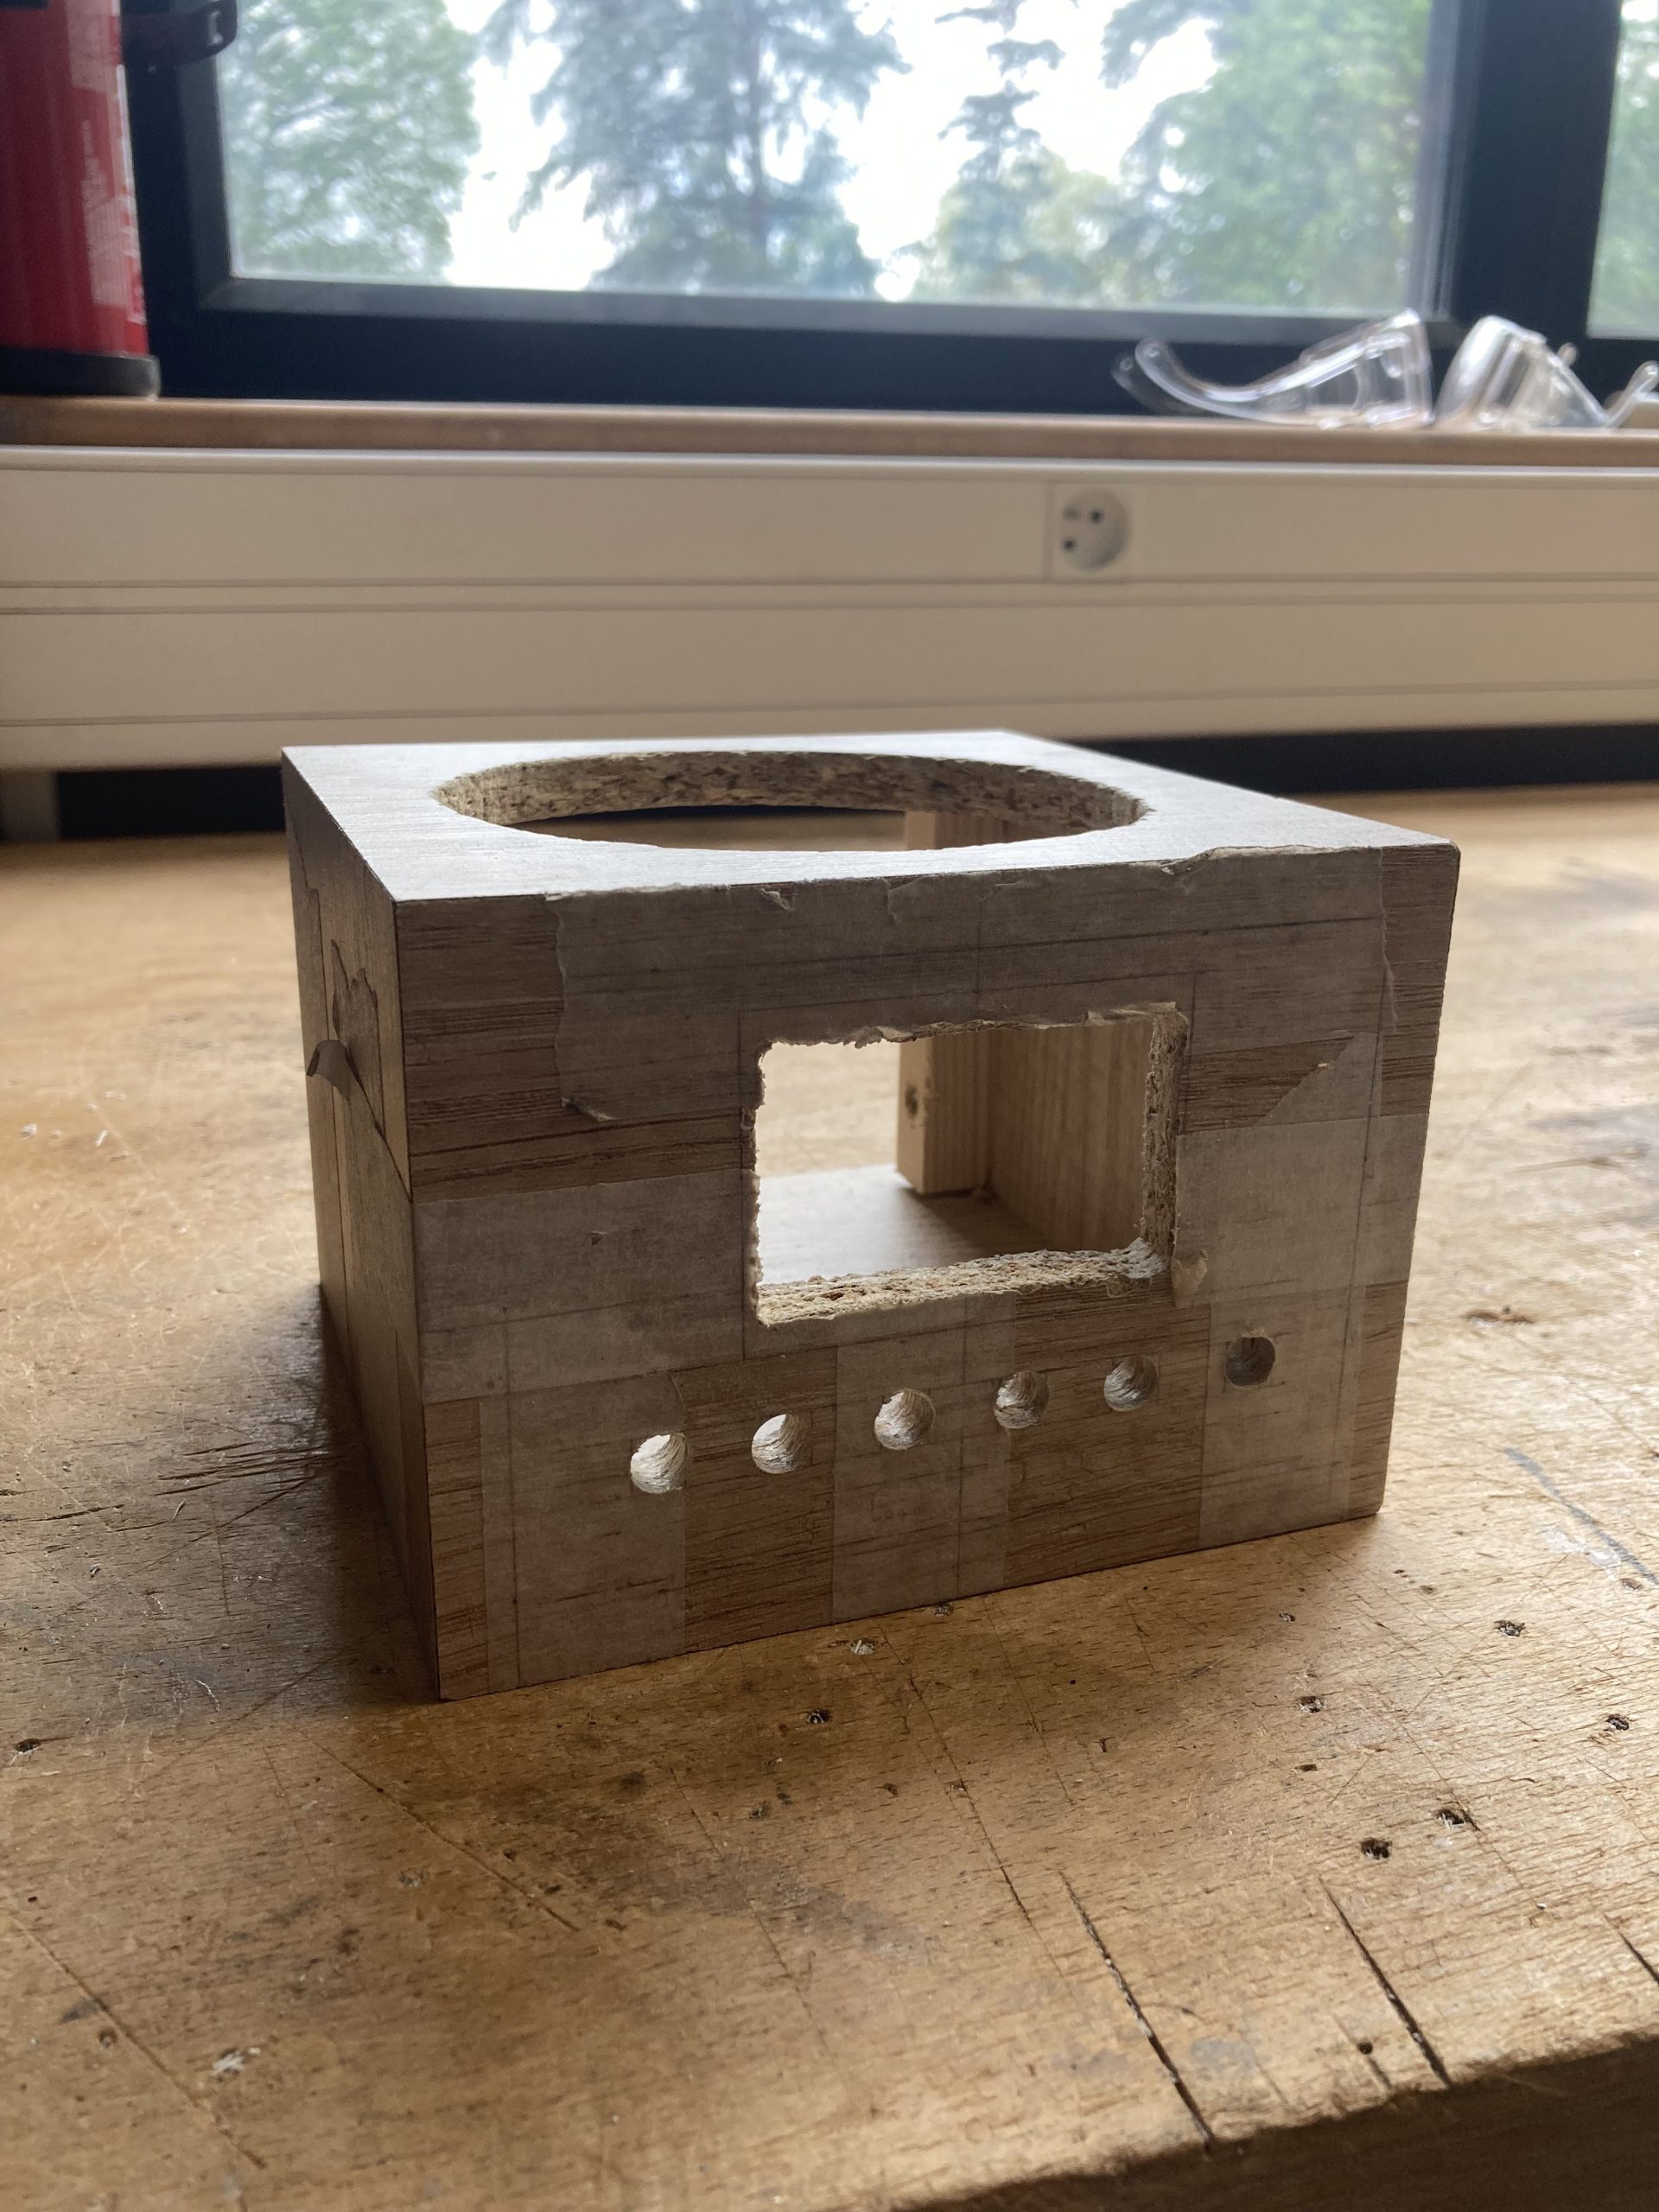
Une boîte en bois mélaminé pour obtenir un aspect esthétique de qualité. Cette boîte, mesurant 140 x 140 x 90 mm, a été conçue avec des coupes à 45° sur les bords pour dissimuler les tranches.
Étape 2
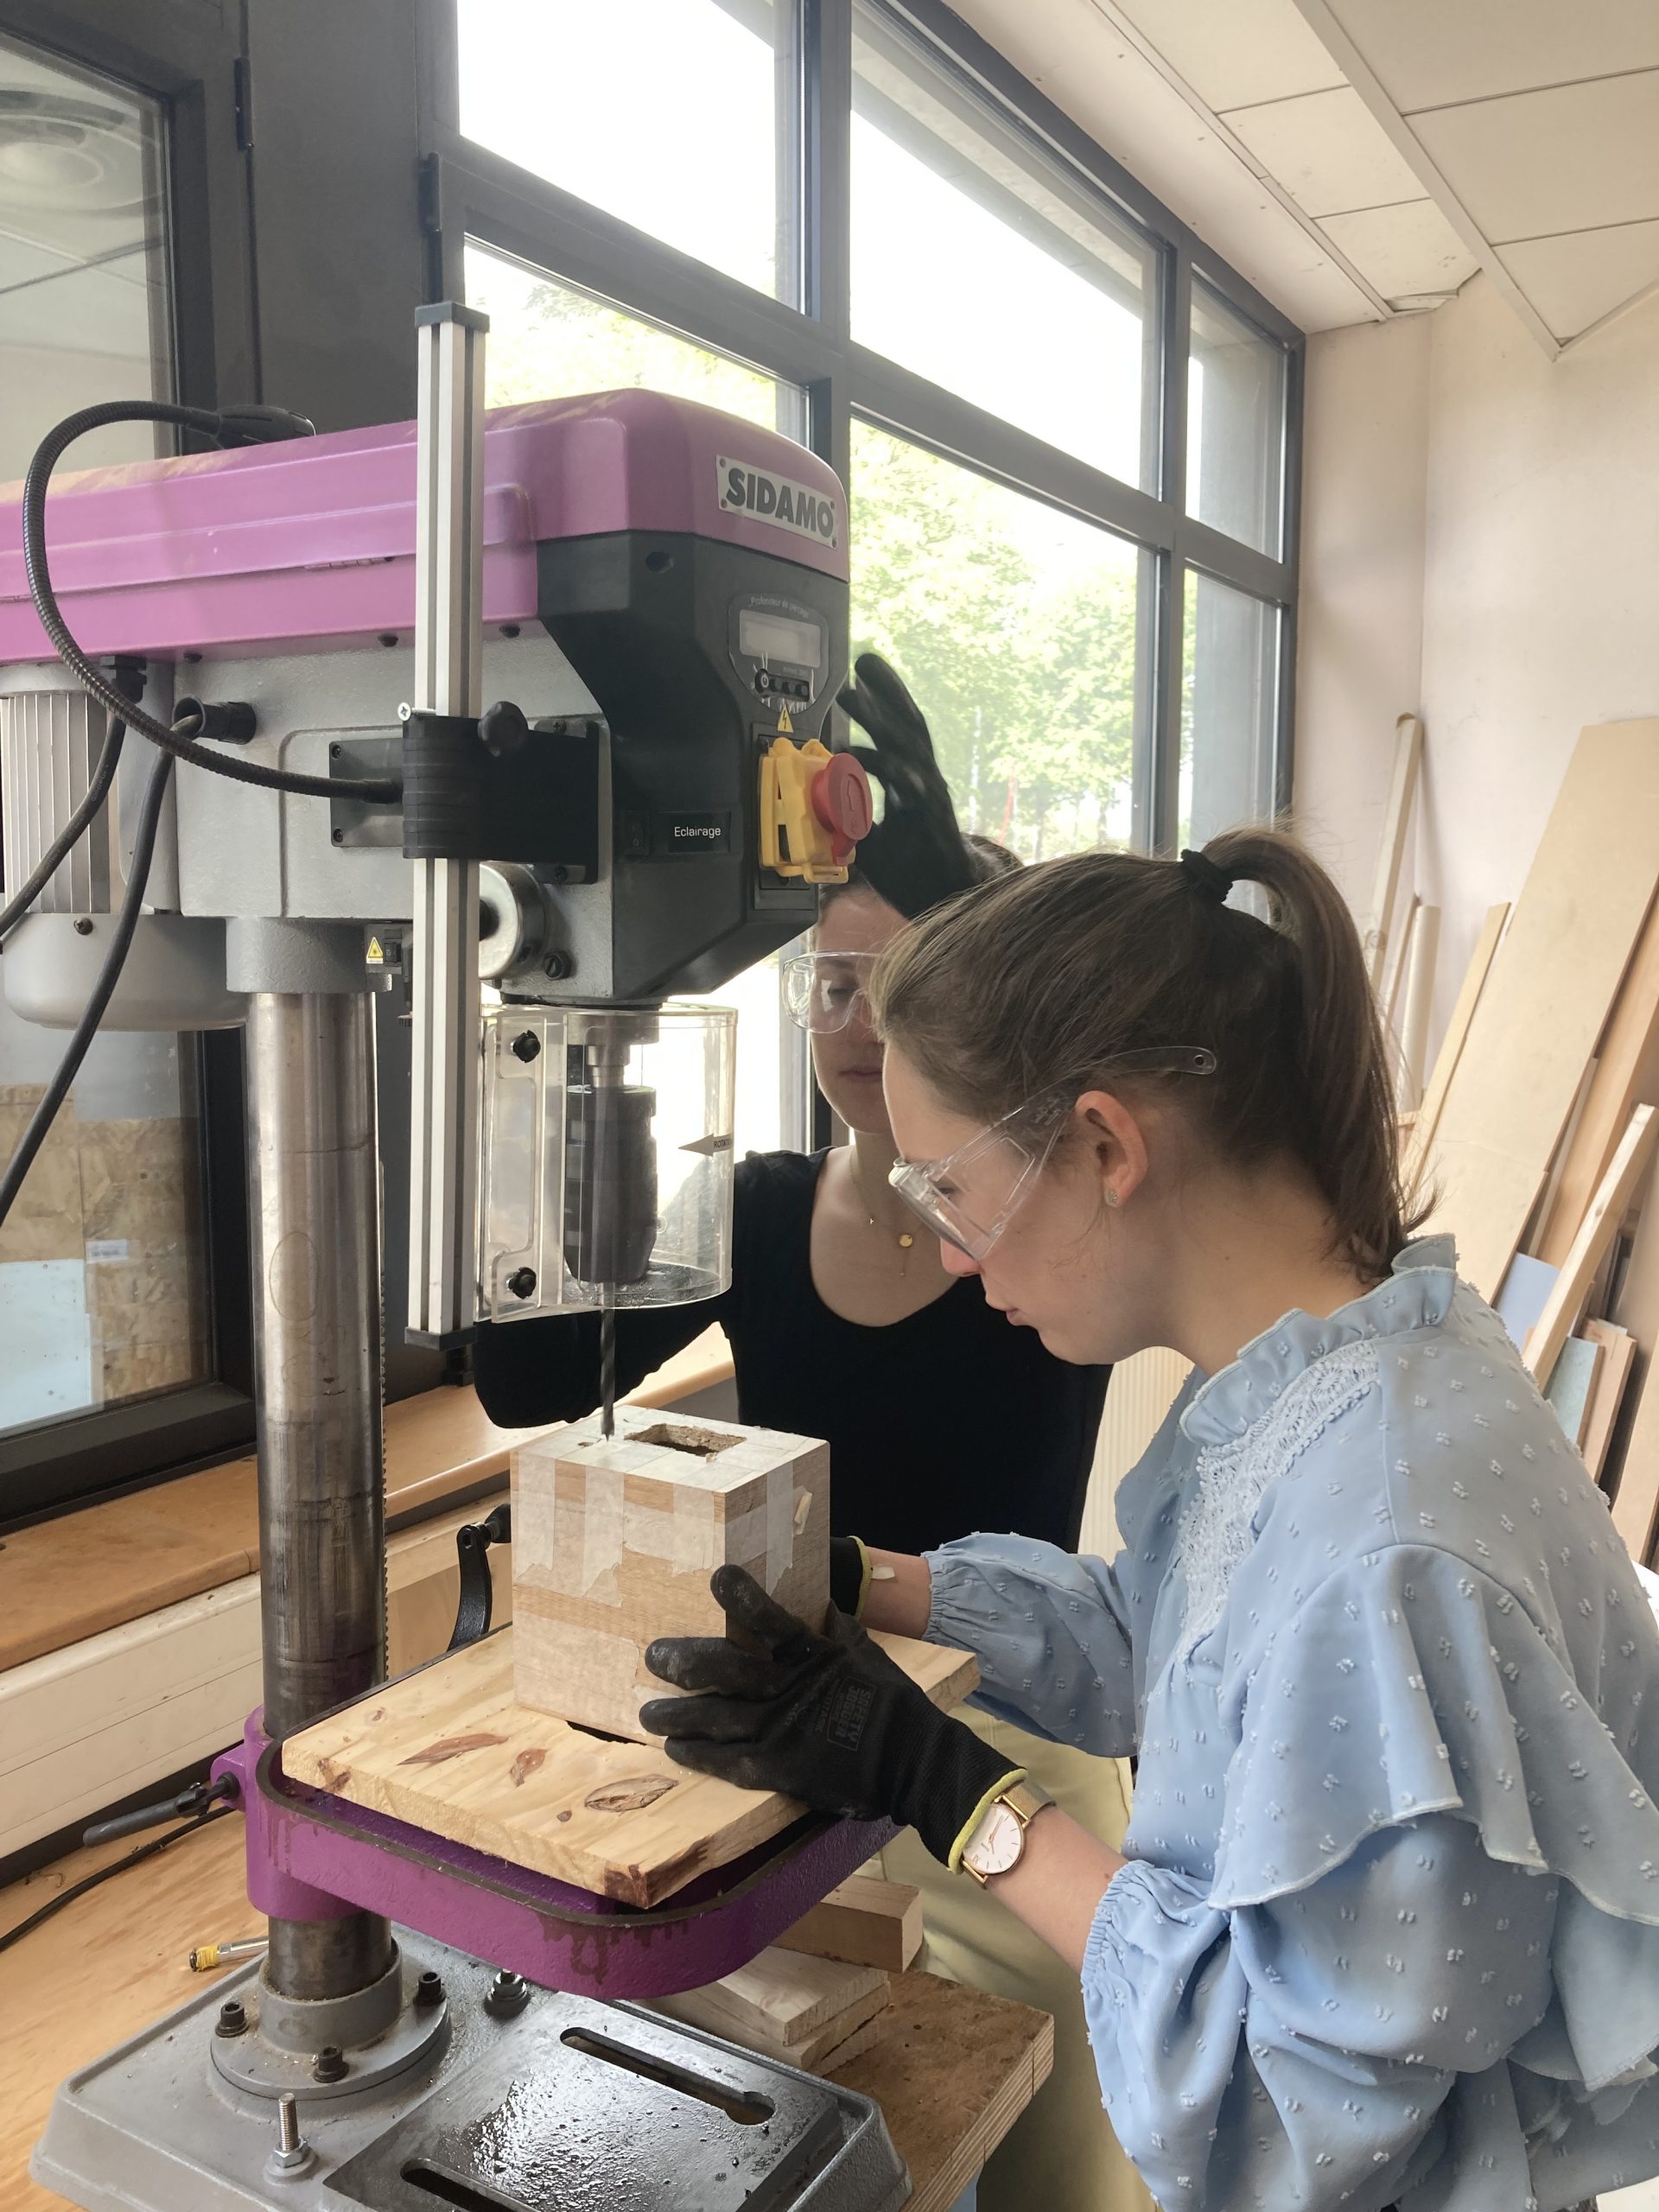
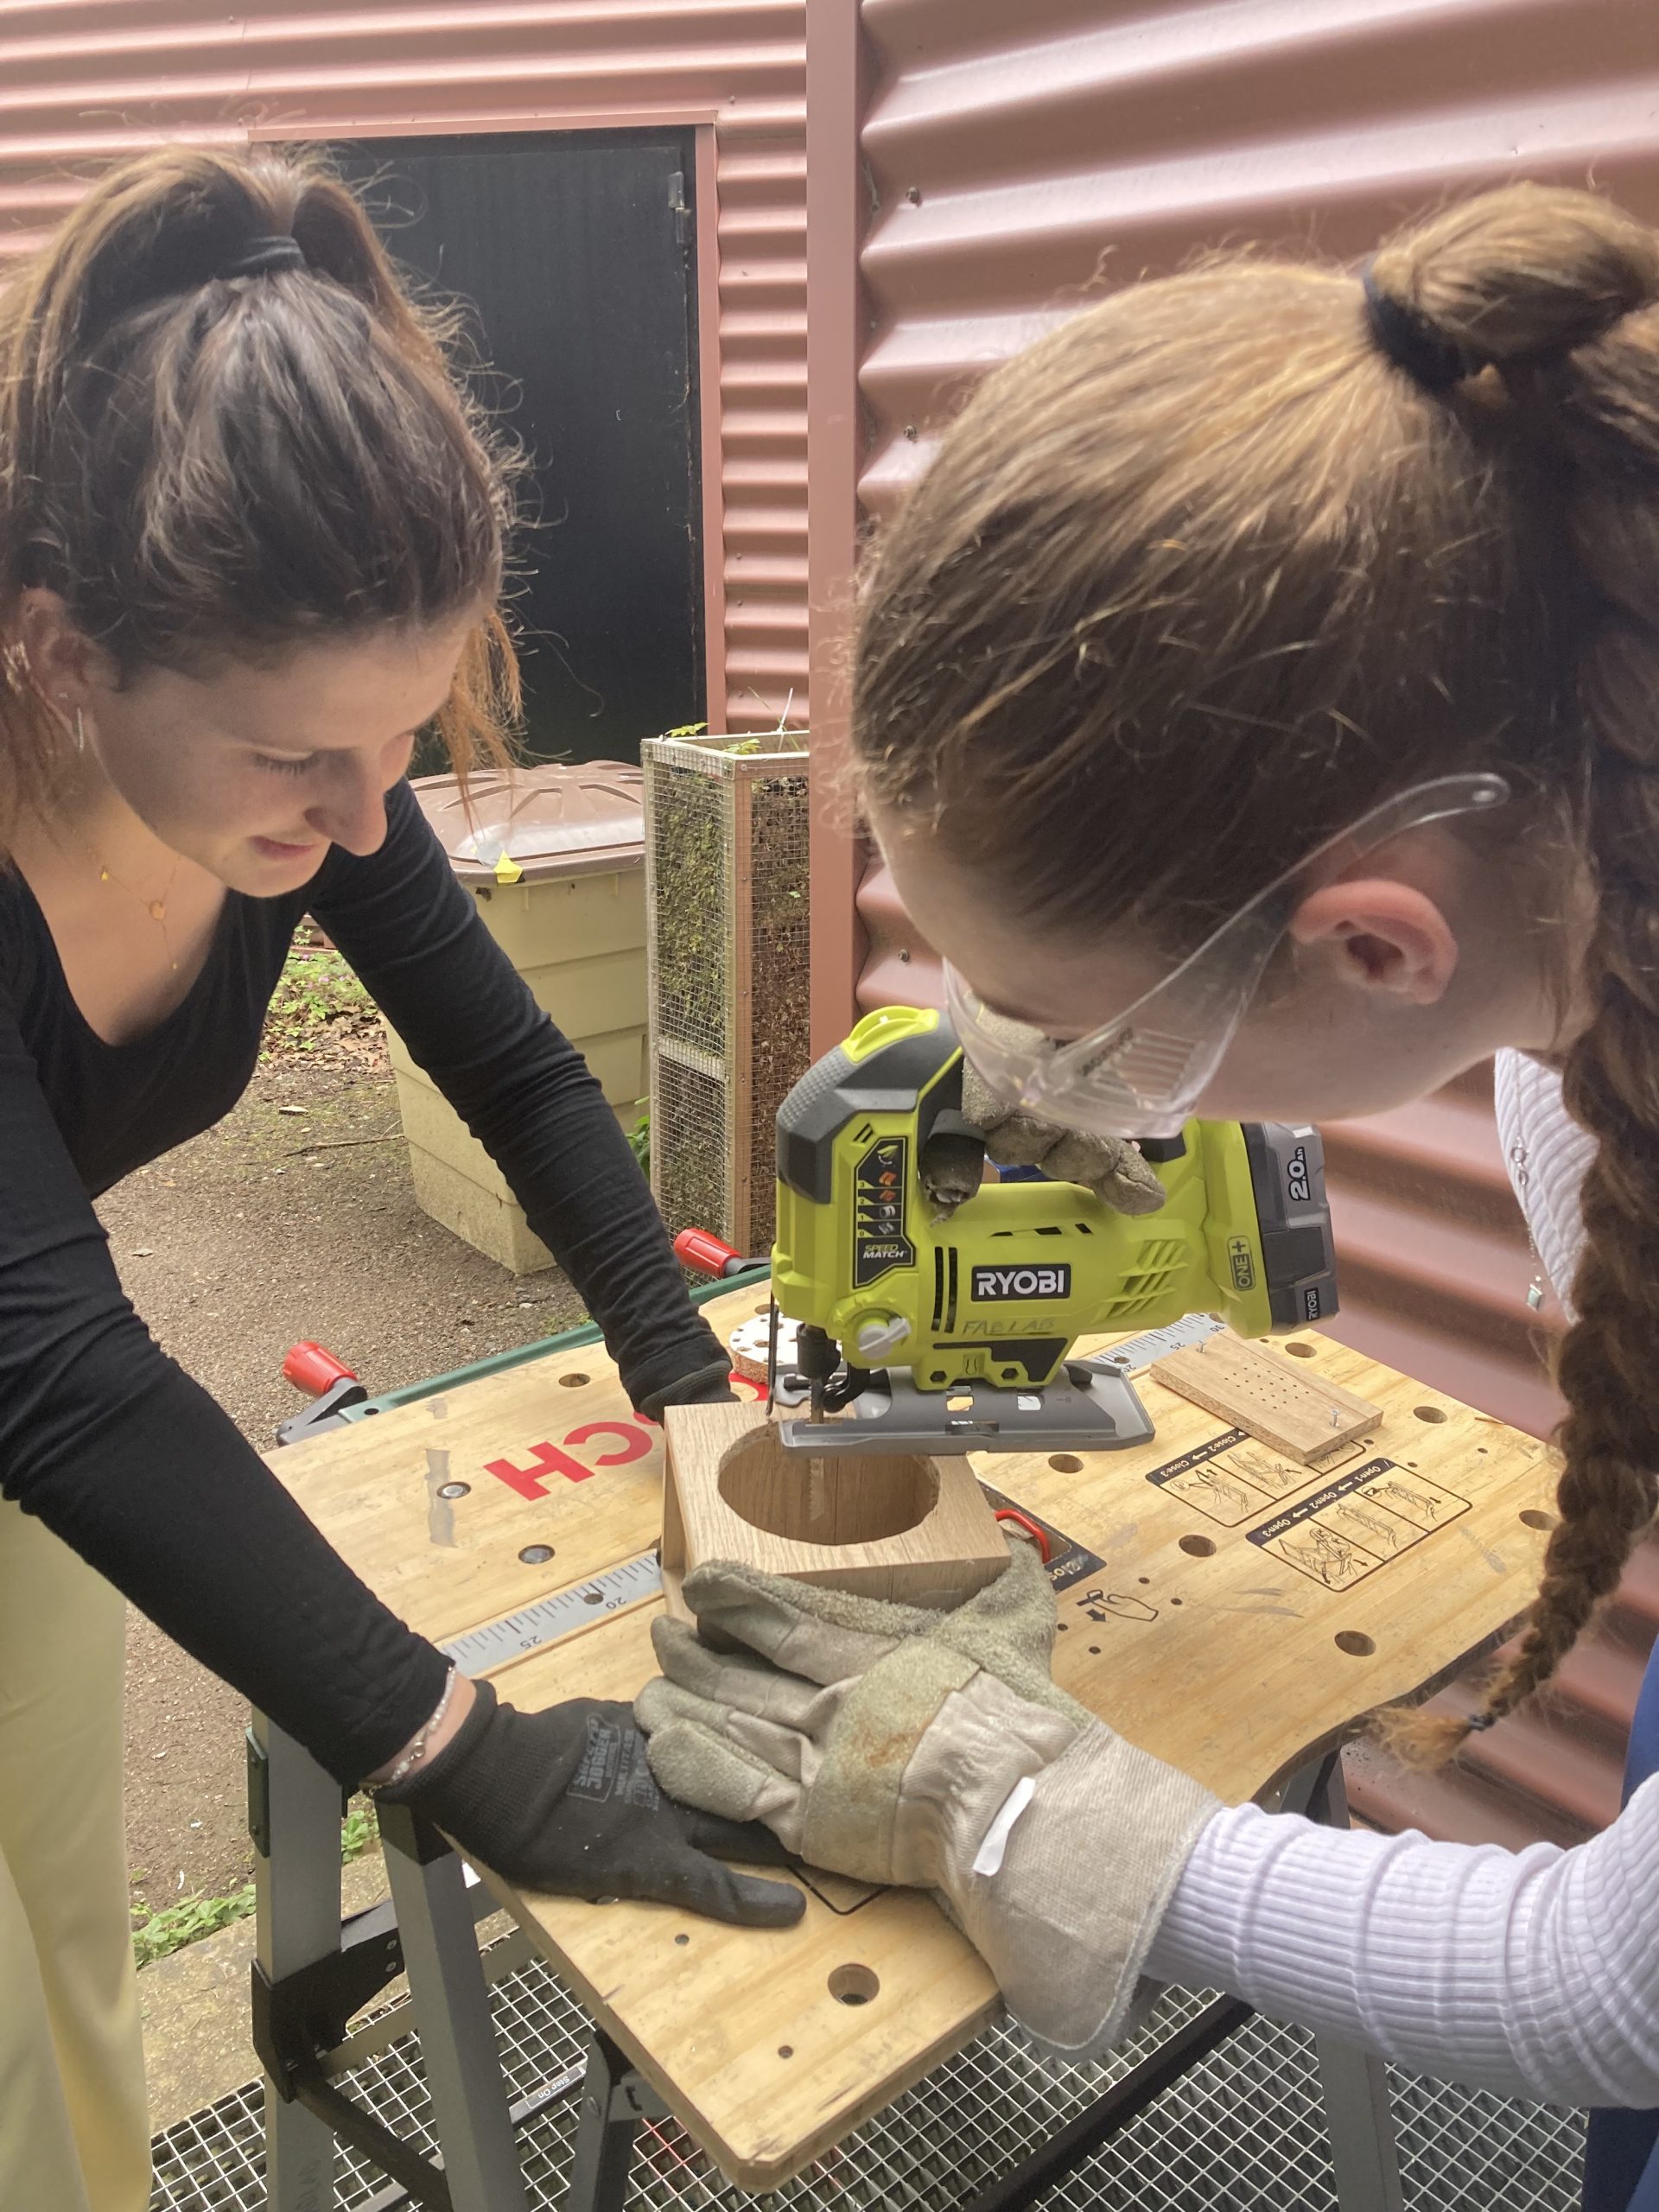
Perçage des trous :
Un trou circulaire sur le dessus pour accueillir la sphère ;
Un trou rectangulaire pour insérer l’écran ;
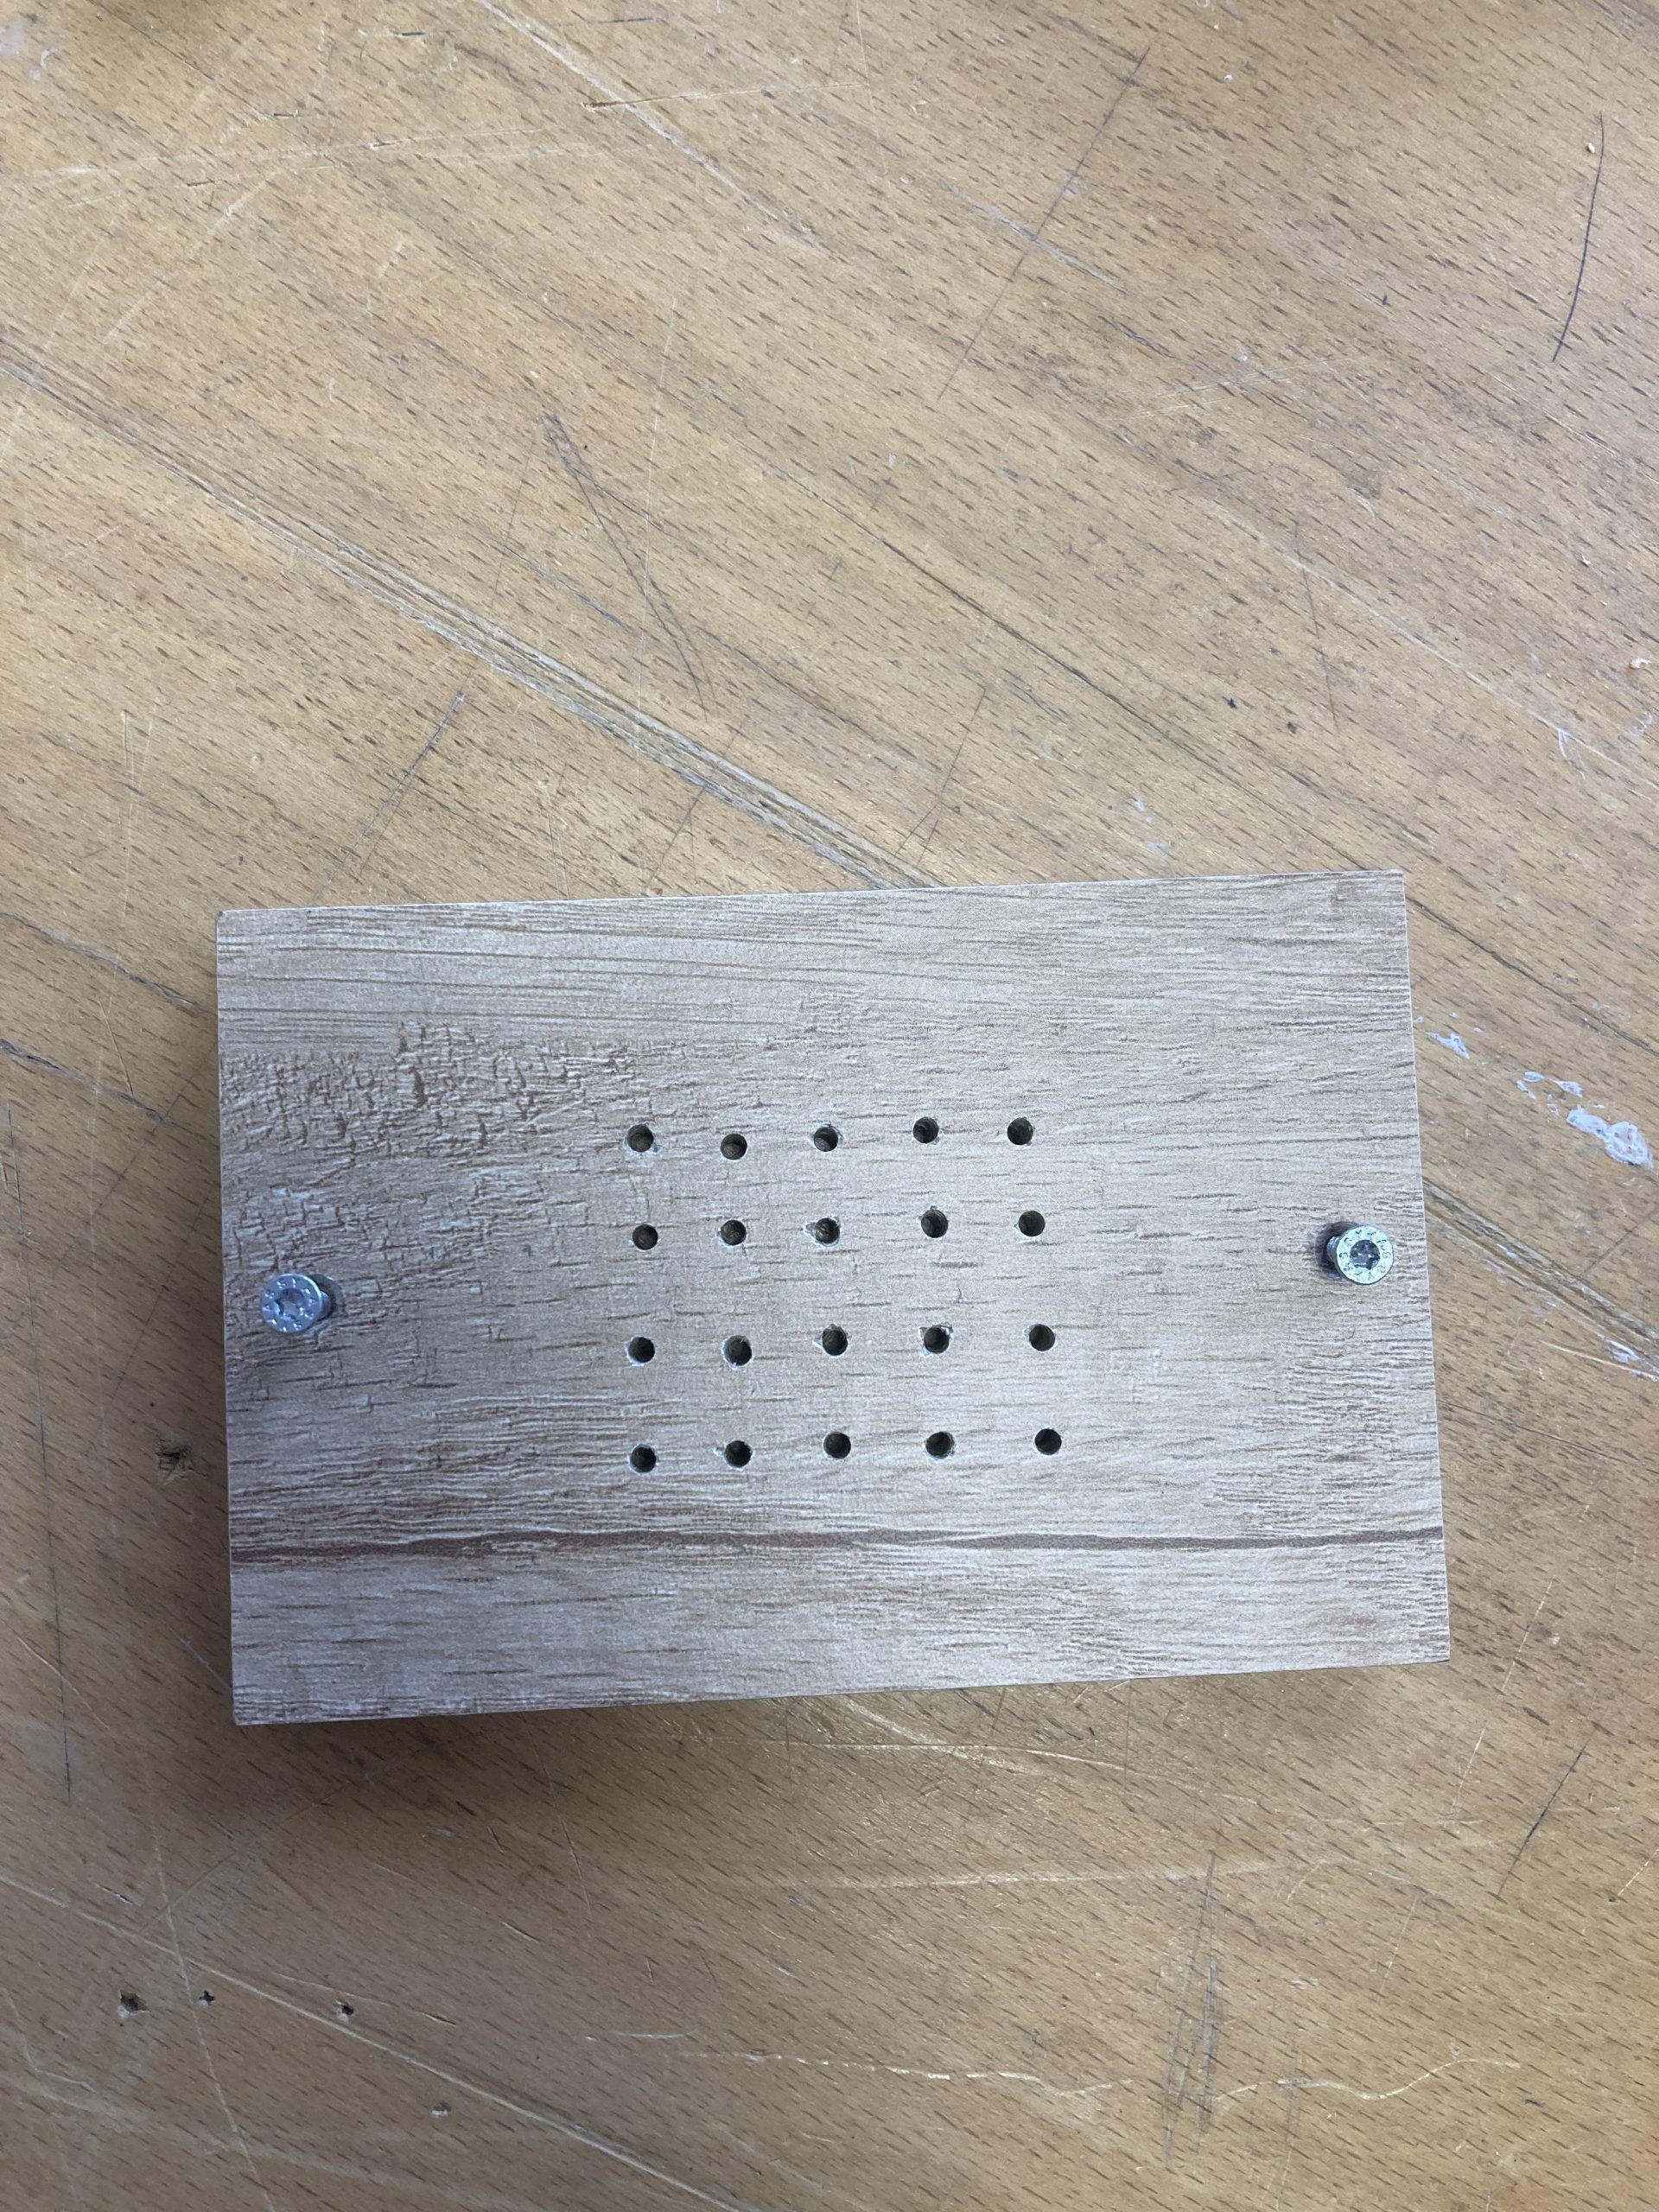
Des petits trous de 1,5 mm pour laisser passer le son du haut-parleur ;
Six trous de 8 mm pour les boutons.
Étape 3
Fabrication des caches pour dissimuler les bords rugueux :
Un rectangle noir autour de l’écran, réalisé par découpe laser;
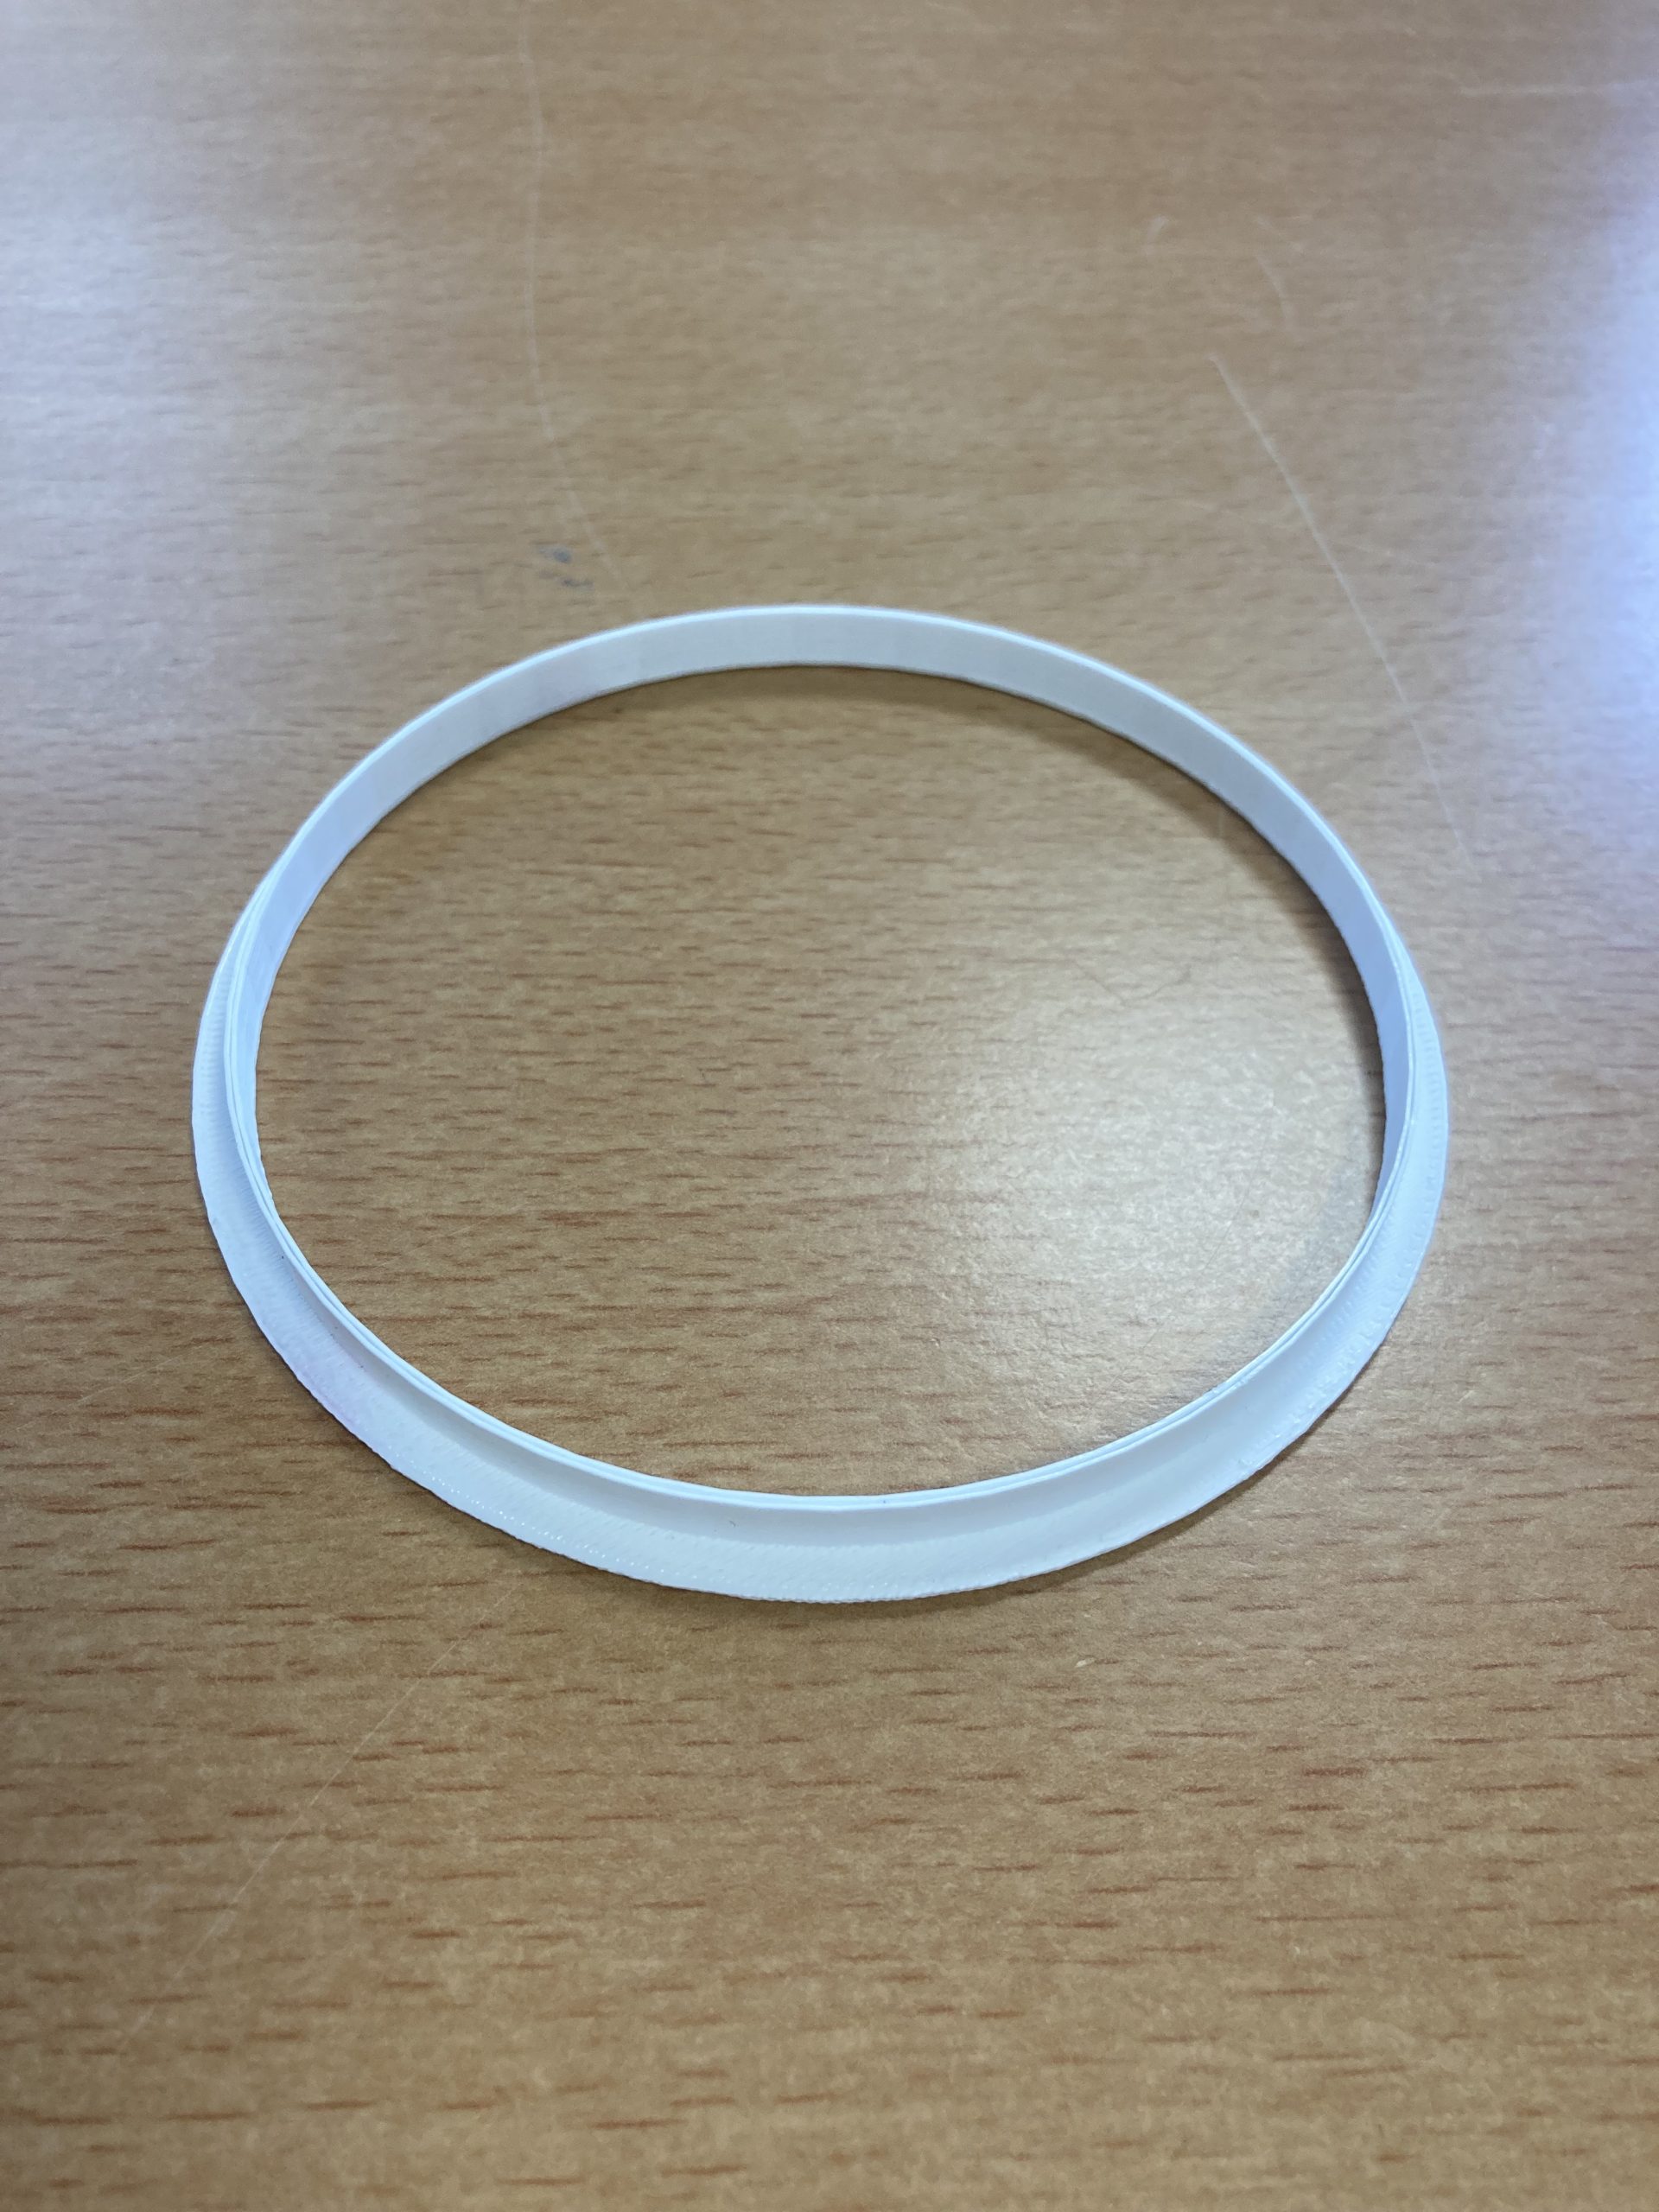
Une collerette blanche en impression 3D autour de la sphère;
Un cache noir pour le passage du câble d’alimentation.
Étape 4
Découpage de logos sur l’avant du réveil pour indiquer la fonction de chaque bouton.
Étape 5
Soudure : Assemblage des composants à l’aide d’un fer à souder et de gaines rétractables.
Étape 6
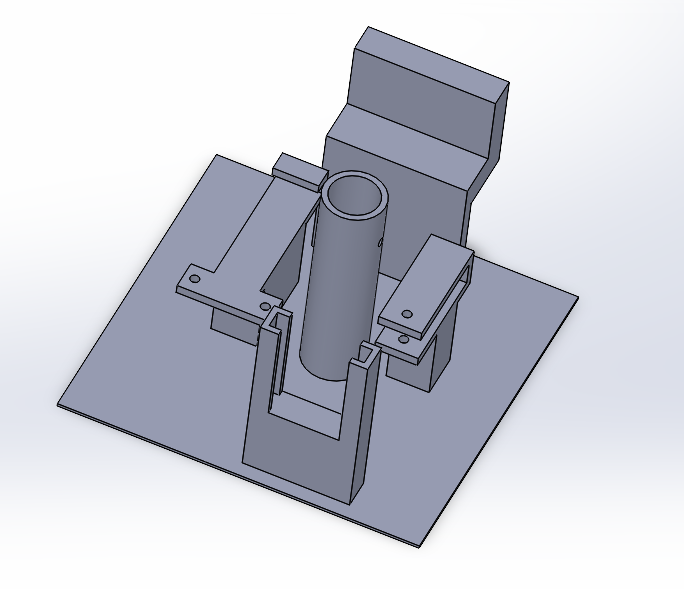
Réalisation en SolidWorks d’une maquette pour fixer les composants à l’intérieur de la boîte.
Étape 7
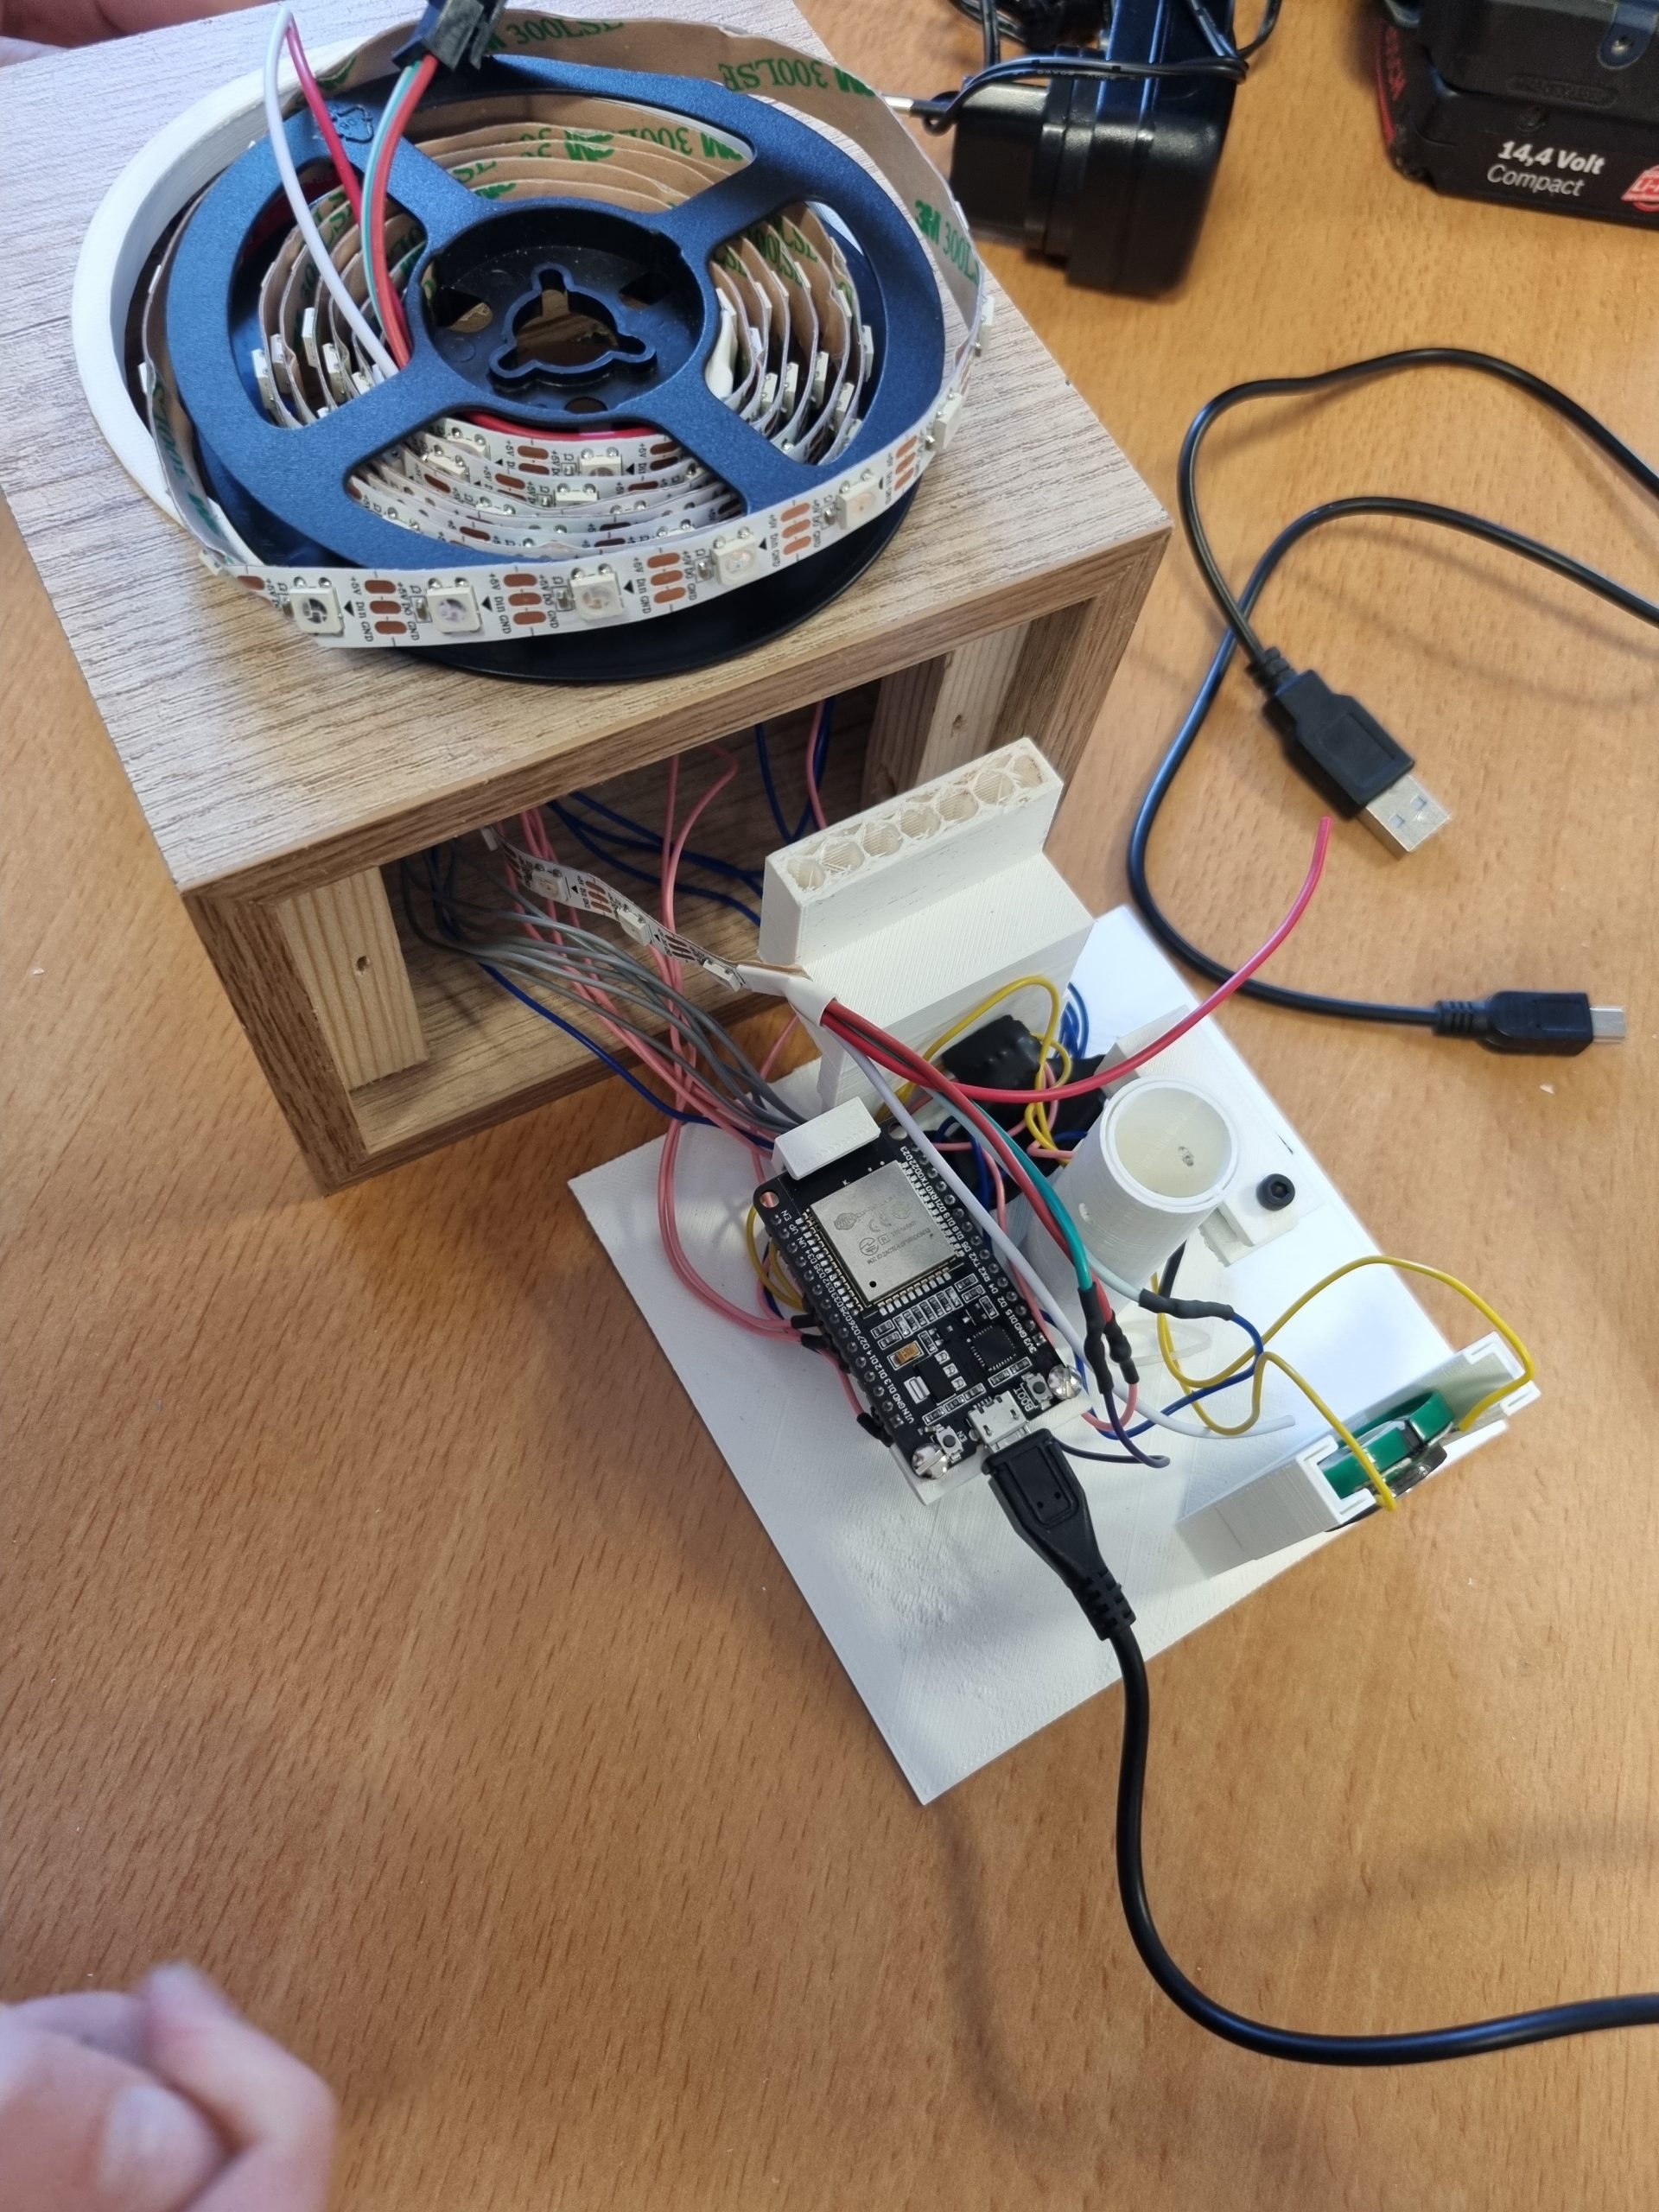
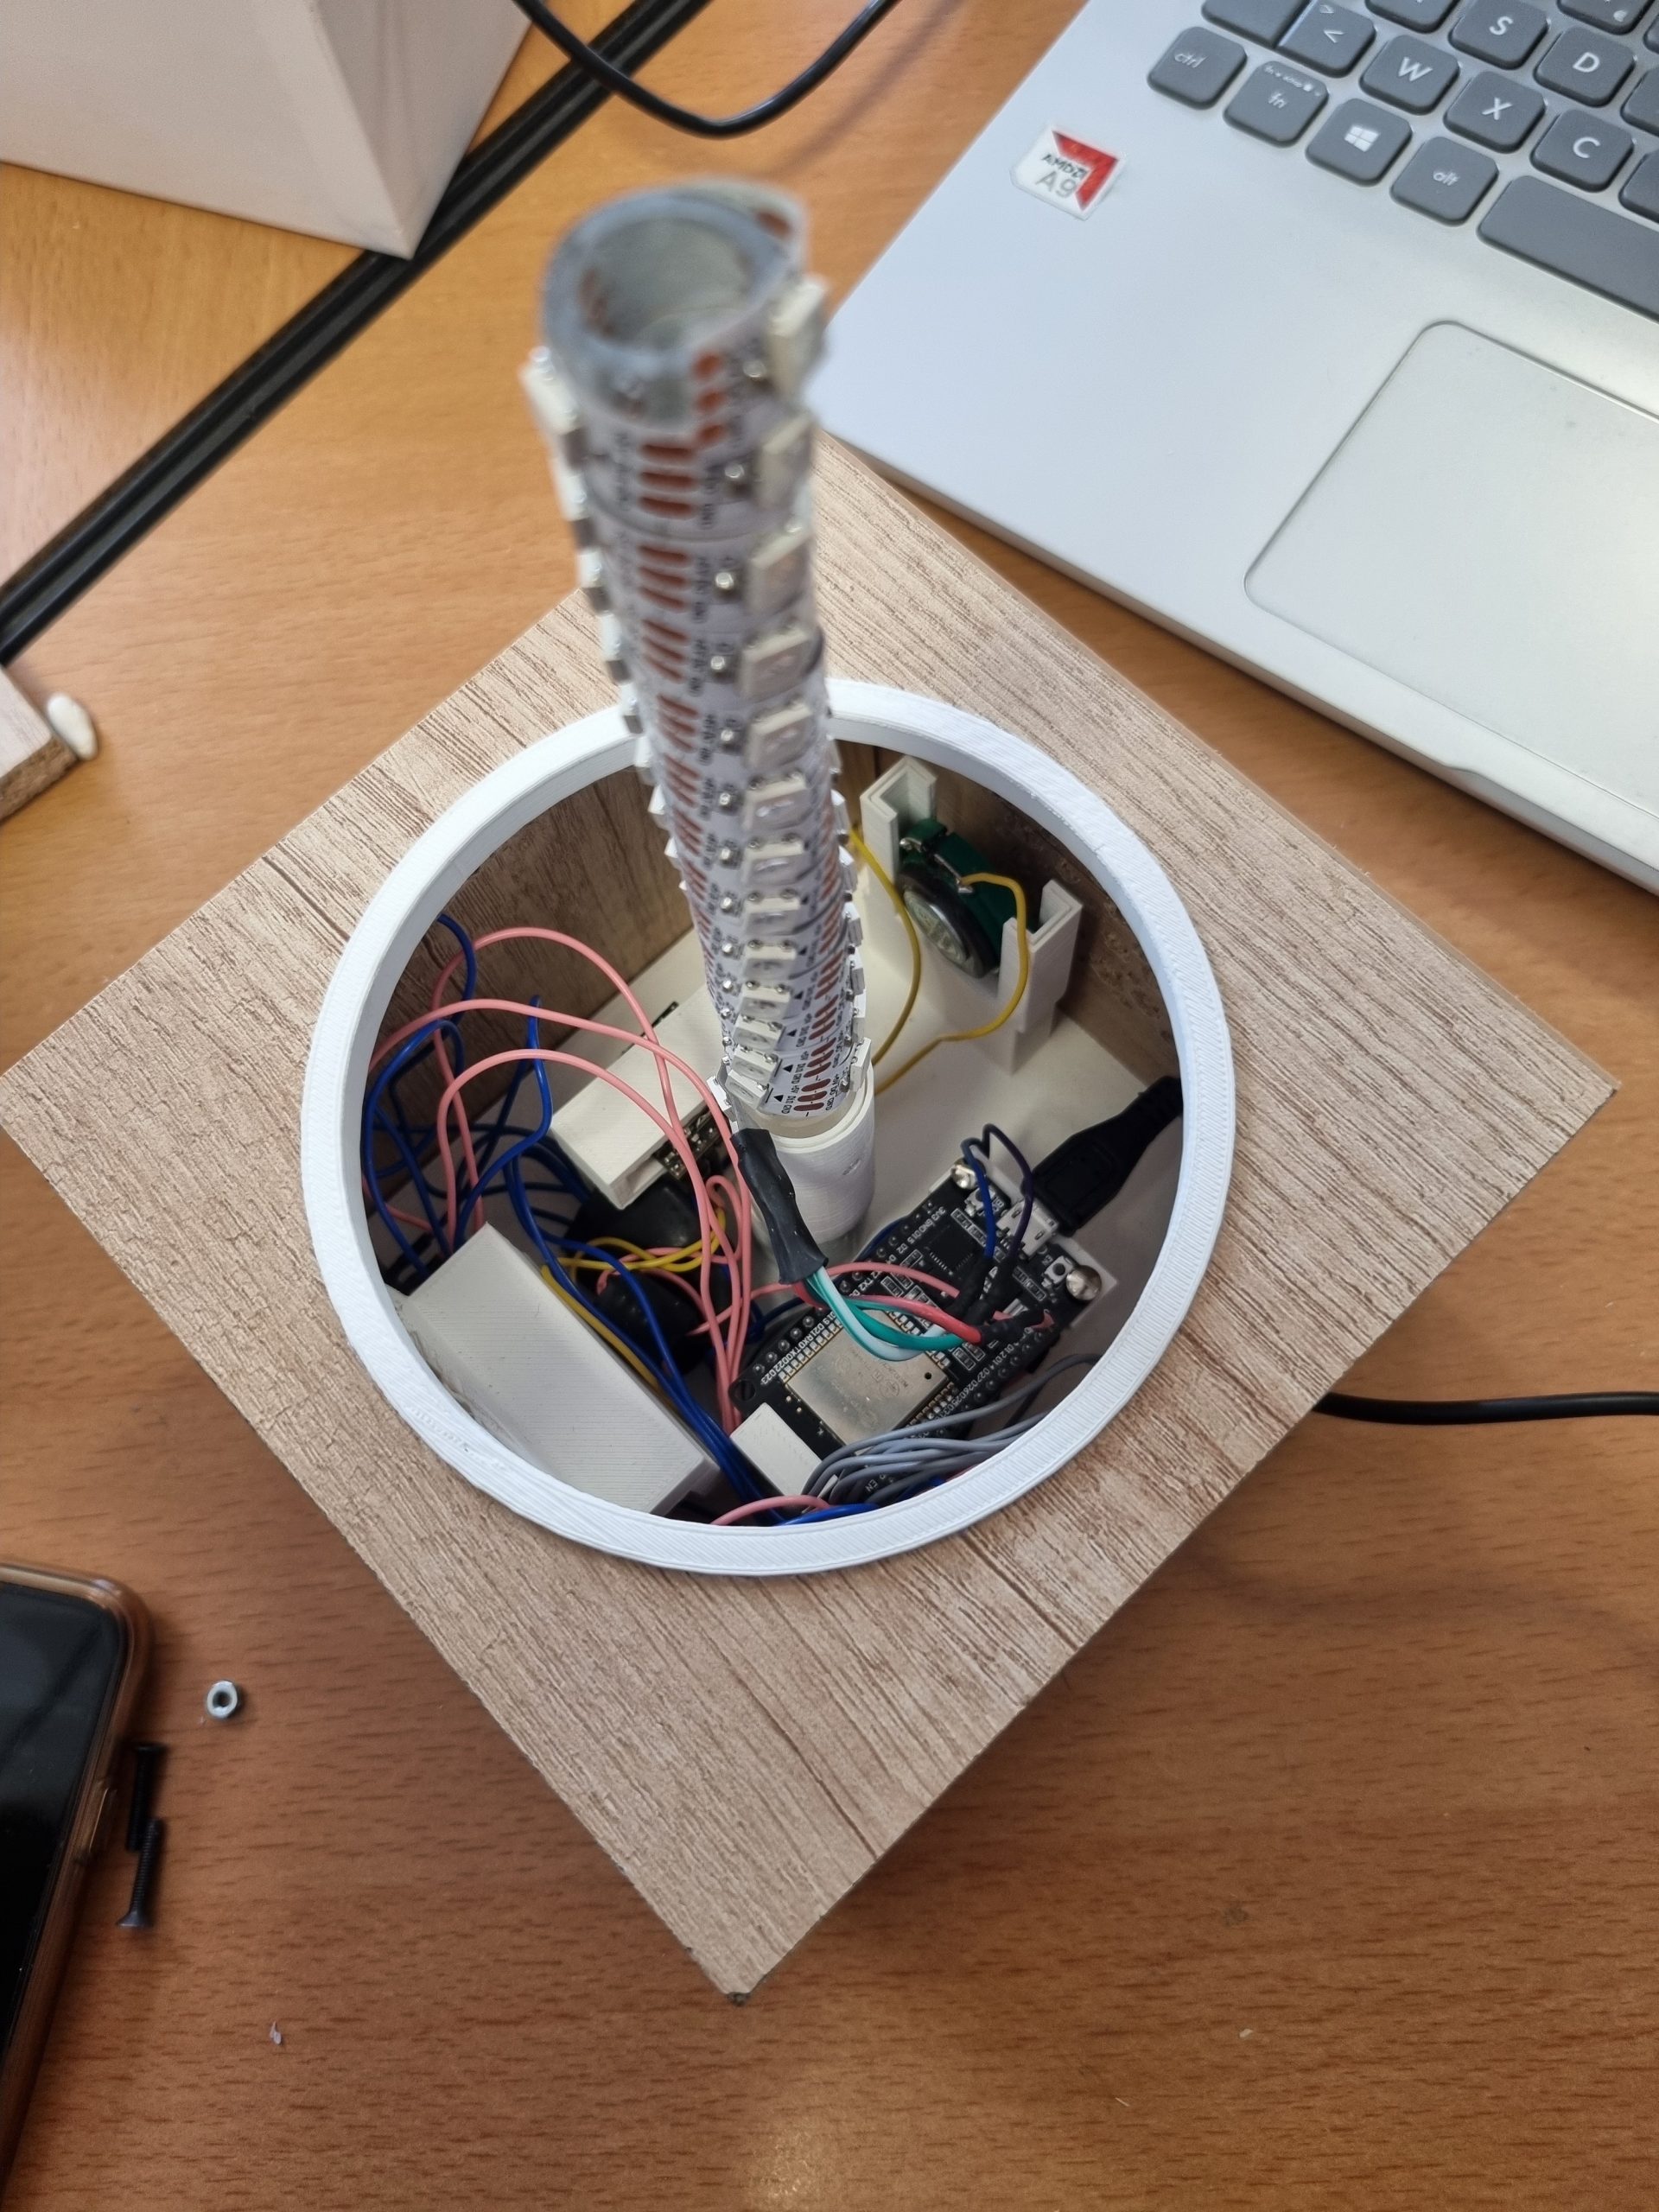
Nous avons enroulé un ruban LED sur un cylindre de façon à obtenir une lumière uniforme.
Étape 8 :
Enfin, nous avons procédé à l’assemblage et à la fixation de tous les éléments à l’intérieur de la boîte pour obtenir le produit fini.
Conclusion
À travers ce travail, nous avons pu nous exercer à la gestion de projet, à la répartition des tâches à accomplir ainsi qu’au travail d’équipe. Ce projet a également été l’occasion d’améliorer nos compétences dans plusieurs domaines tels que la programmation, l’électronique et le travail manuel. De plus, nous sommes ravies de notre travail accompli. Malgré les difficultés rencontrées, nous avons toujours su les surmonter. Avoir réussi à concrétiser notre idée de départ rend notre travail d’autant plus gratifiant. Notre réveil répond à l’ensemble de nos attentes aussi bien sur le plan technique qu’esthétique. Nous remercions notre professeur référent, Monsieur Sylvain Bignon, pour son aide et sa bienveillance tout au long de la réalisation de notre projet.
Nous vous remercions d’avoir lu ce blog, en espérant qu’il vous aura plu.
Bonjour ! Nous sommes des étudiants de deuxième année à Polytech Angers et nous allons vous présenter notre projet.
Trieur de monnaie, késako ?
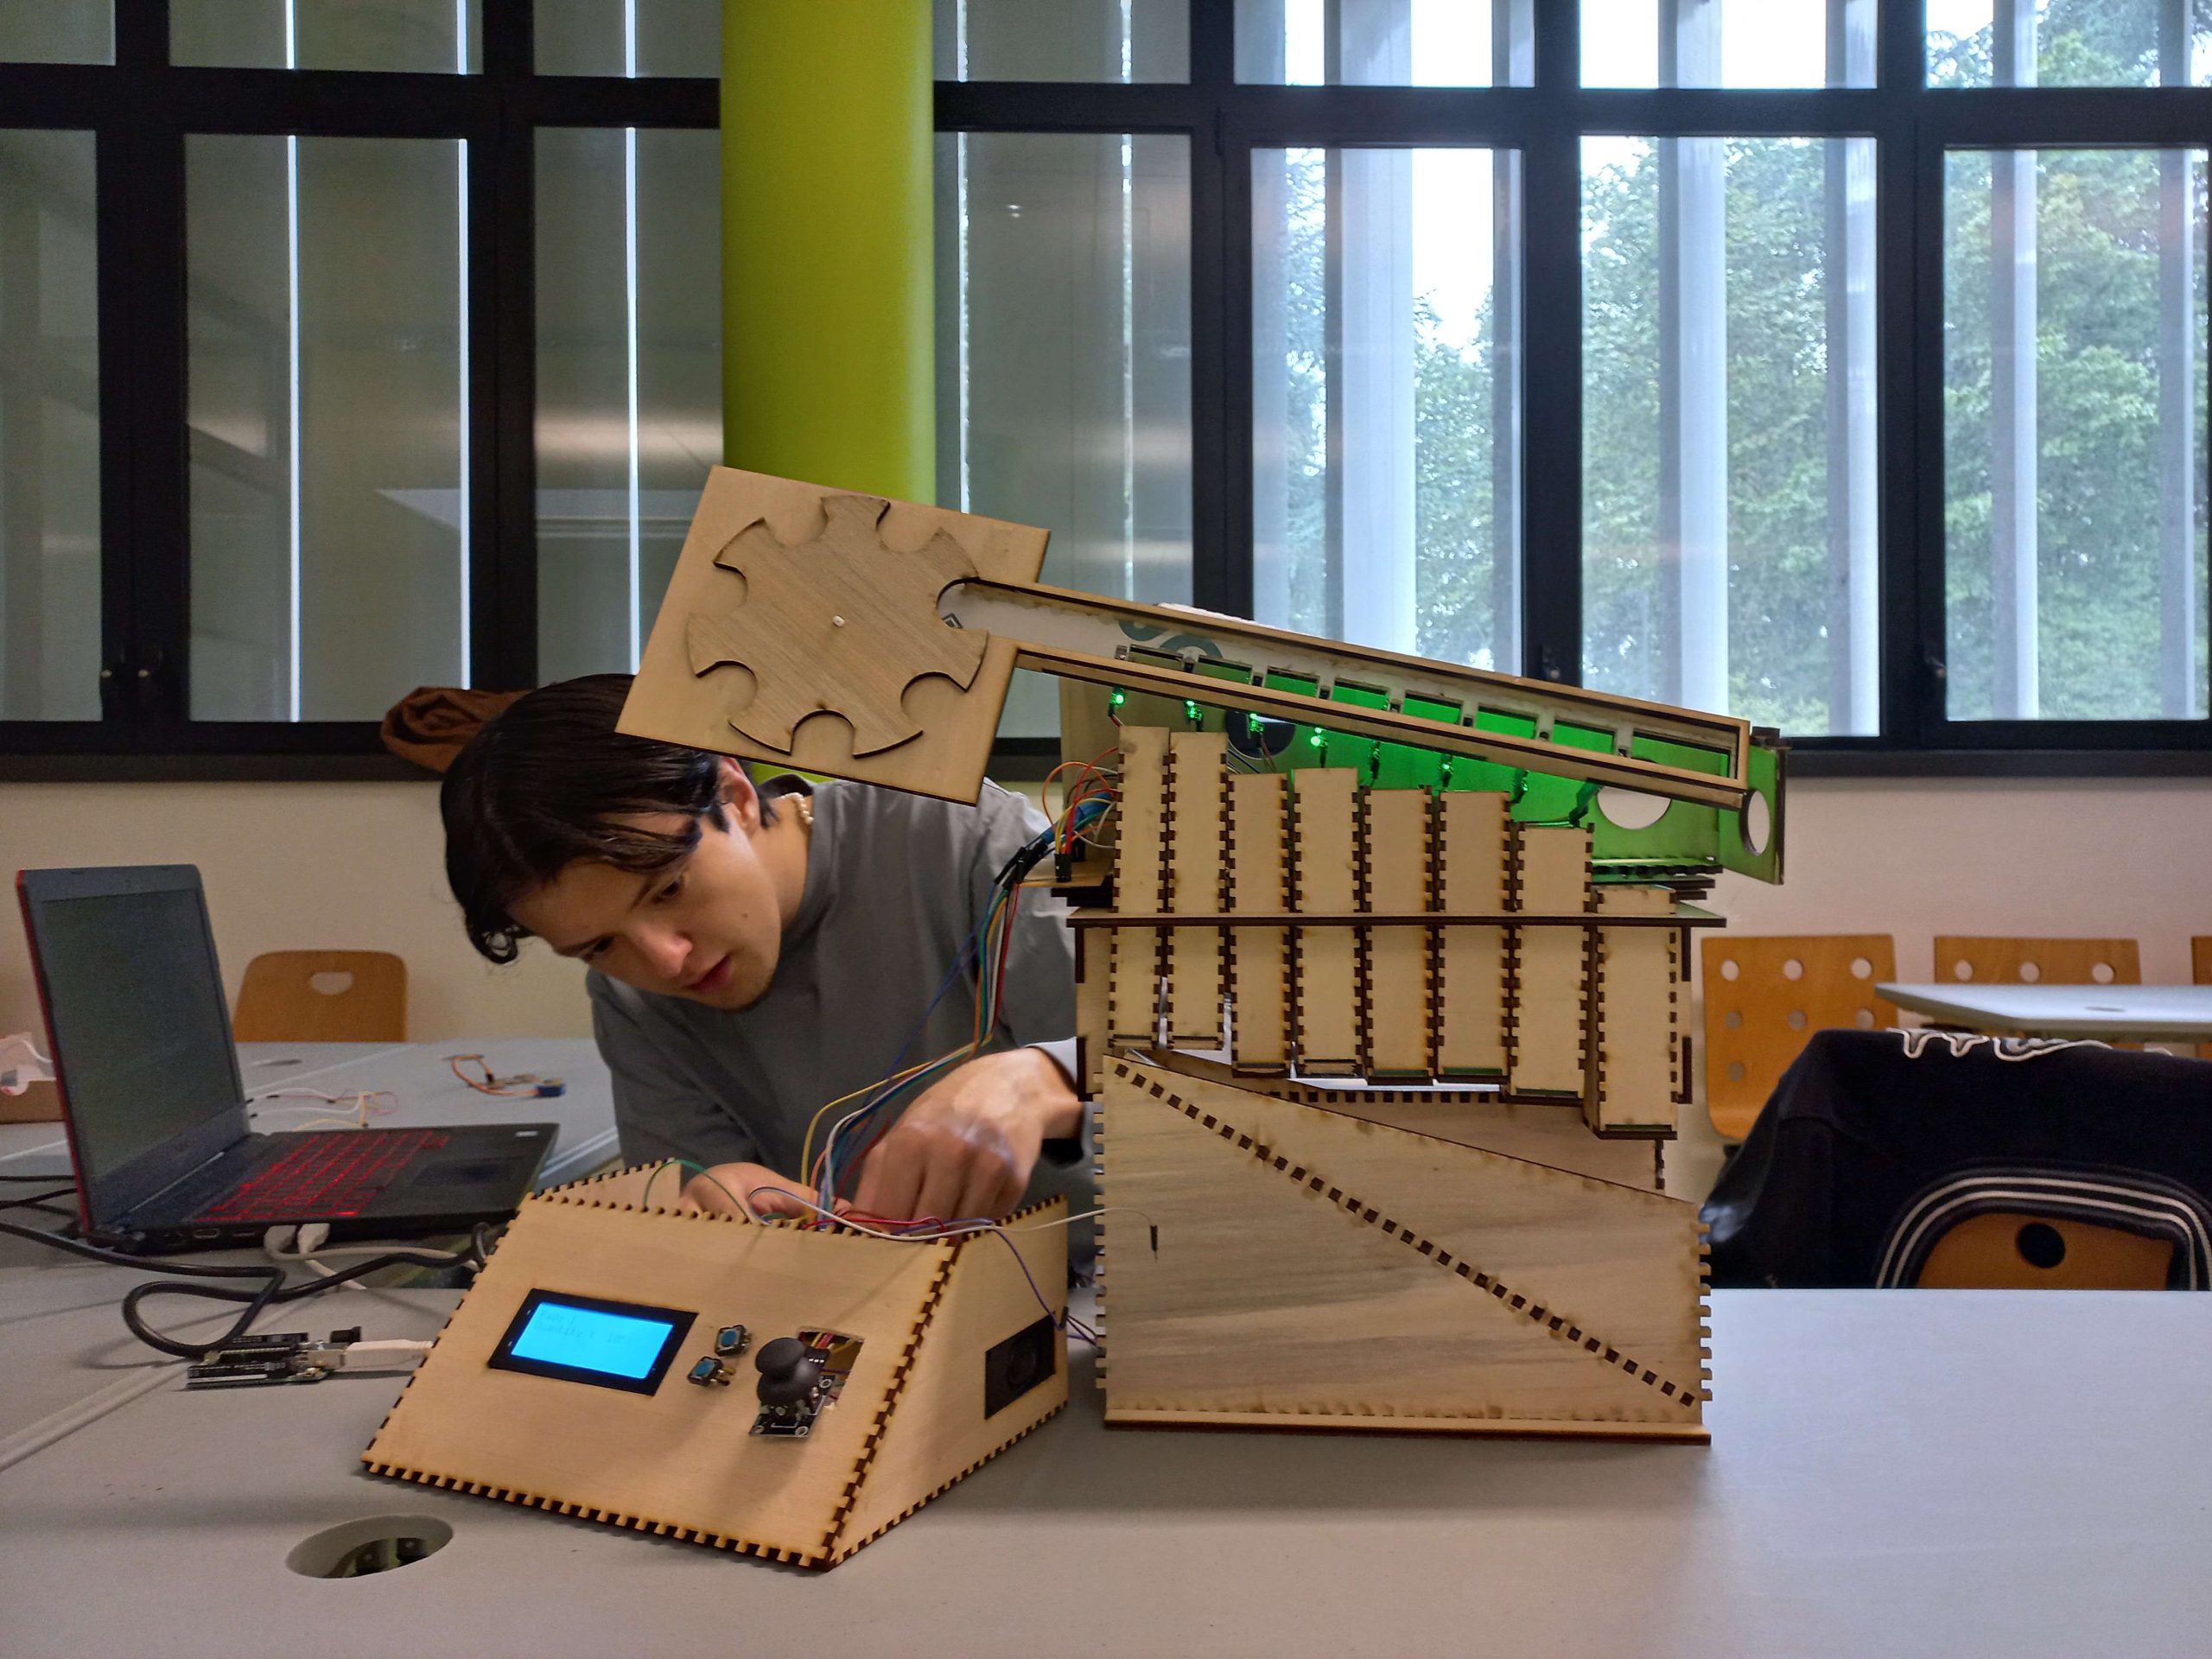
Notre projet était de créer une machine capable de trier et de compter des pièces de monnaie. Grosso modo, vous donnez vos pièces (de 1 centime à 2 euros !) à la machine et elle va non seulement s’occuper de trier les pièces ensemble selon leurs valeurs (les pièces de 1 centime avec les pièces de 1 centime, les pièces de 2 centimes avec les pièces de 2 centimes etc.), mais elle va aussi compter, pour vous, combien d’argent vous avez déposé au total et aussi combien de pièce de telle valeur ou telle valeur vous avez. Par exemple, si vous déposez trois pièces de 2 euros, une pièce de 1 euro, deux pièces de 50 centimes et quatre pièces de 1 centime, notre trieur de monnaie rangera les pièces selon leur valeur et vous dira que vous avez 8€04 en vous détaillant combien vous avez de pièce de chaque, donc trois pièces de 2 euros, une pièce de 1 euro etc.
Et voici à quoi ça ressemble :
Photo personnelle de notre projet
Matériel utilisé
Commençons par détailler un peu ce dont nous avons eu besoin :
En plus de tout cela, nous avons dû modéliser et assembler tout le support de la machine. Nous l’avons fabriquée principalement en bois étant donné que Polytech possède une découpeuse laser et pas mal de stock de planches de bois.
Conception du projet
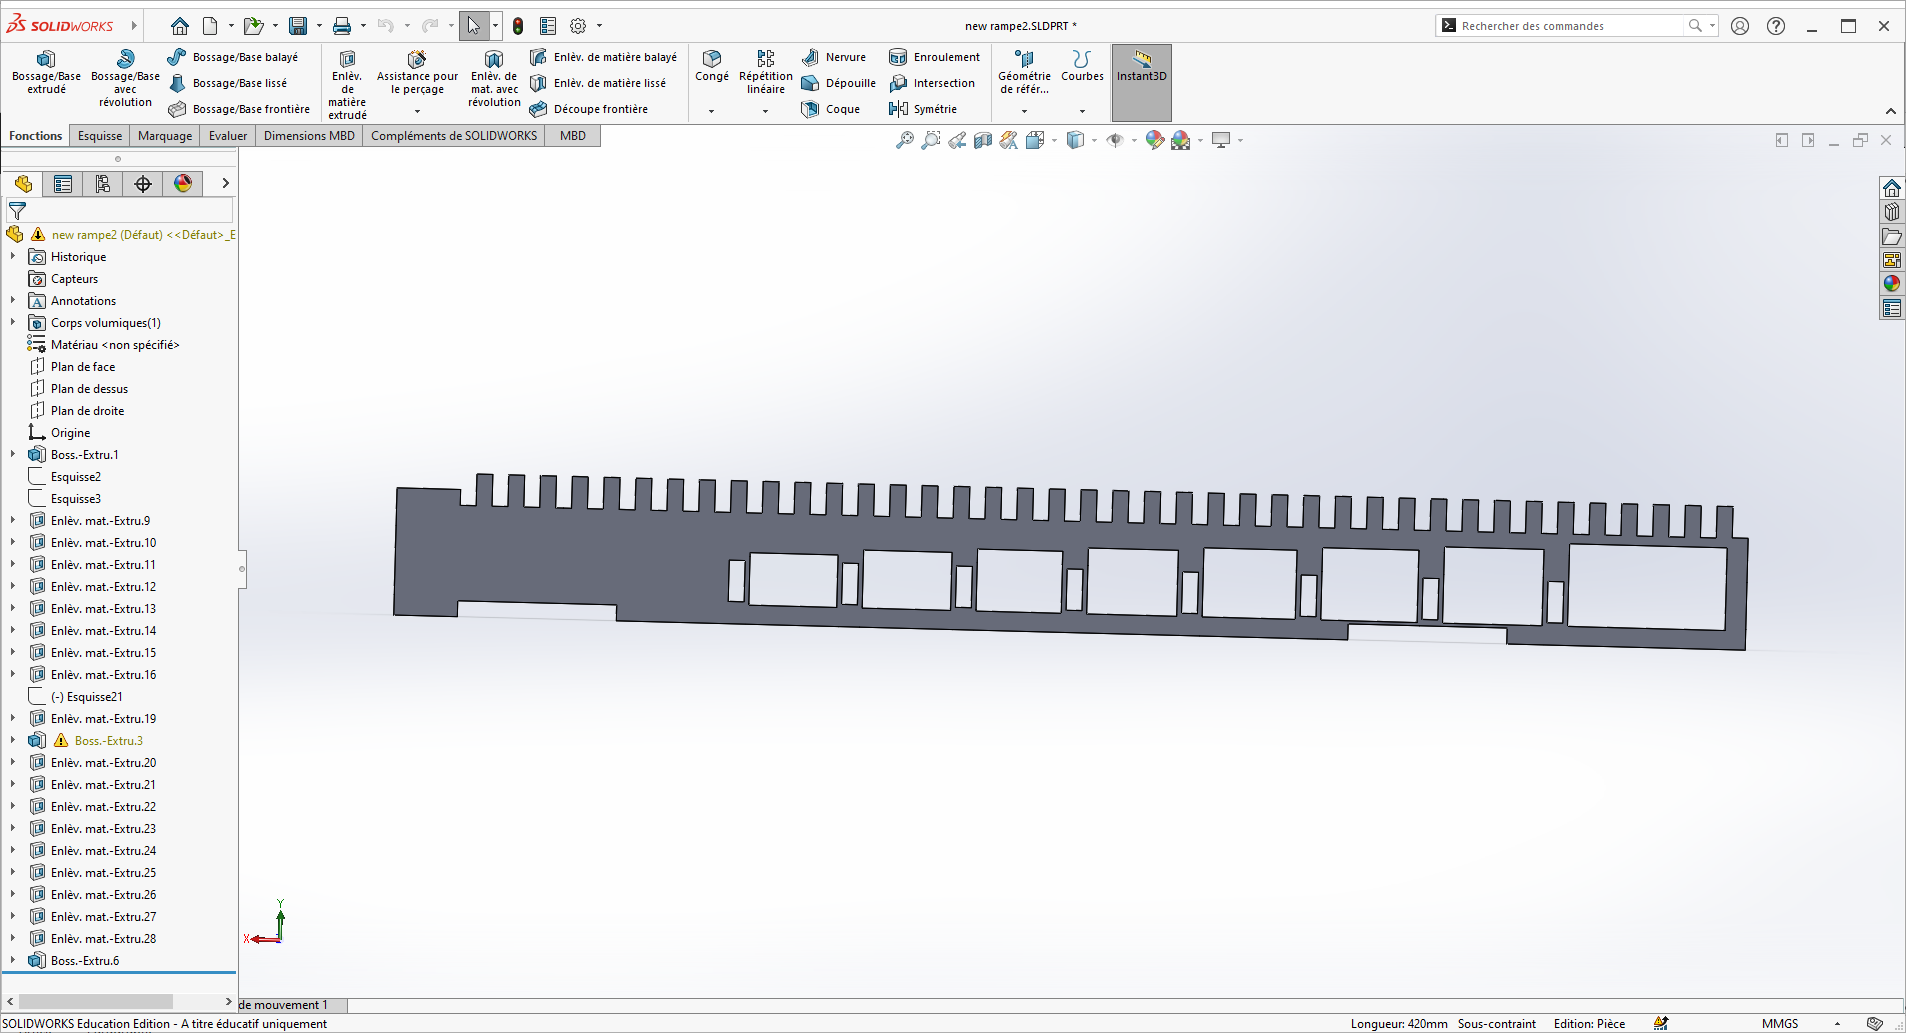
Pour modéliser notre machine, nous avons dû créer chaque petite pièce indépendamment des unes des autres. Pour se faire, on a utilisé un logiciel très connu qui permet de faire de la CAO (Conception Assistée par Ordinateur) : SolidWorks ! Pour vous donner une petite idée voici à quoi ressemble le fichier SolidWorks de la rampe de tri :
Capture de notre fichier SolidWorks de la rampe de tri
Après avoir modélisé sur ordinateur les différentes pièces de notre machine, nous avons demandé au gérant du FabLab (une grande pièce à Polytech avec plein de machines et d’outils pour la création de projet) d’utiliser la découpeuse laser de Polytech pour découper nos pièces dans de grandes planches de bois. Ensuite, nous avons assemblé les différentes pièces de notre machine avec de la colle à bois et voilà le résultat !
Mais ce n’était pas fini pour autant !
Code et circuit électronique
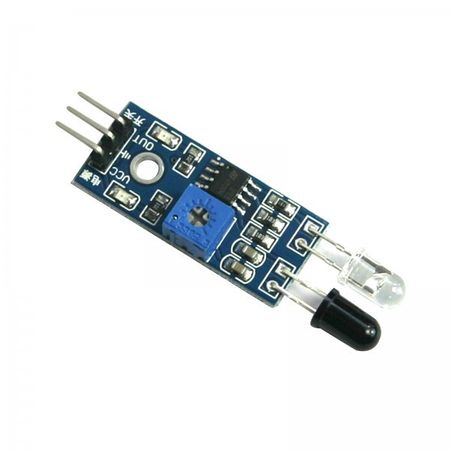
Et oui ! Car pour que la machine compte vos pièces de monnaie, il fallait bien brancher les capteurs infrarouges à quelque chose et coder un programme informatique.
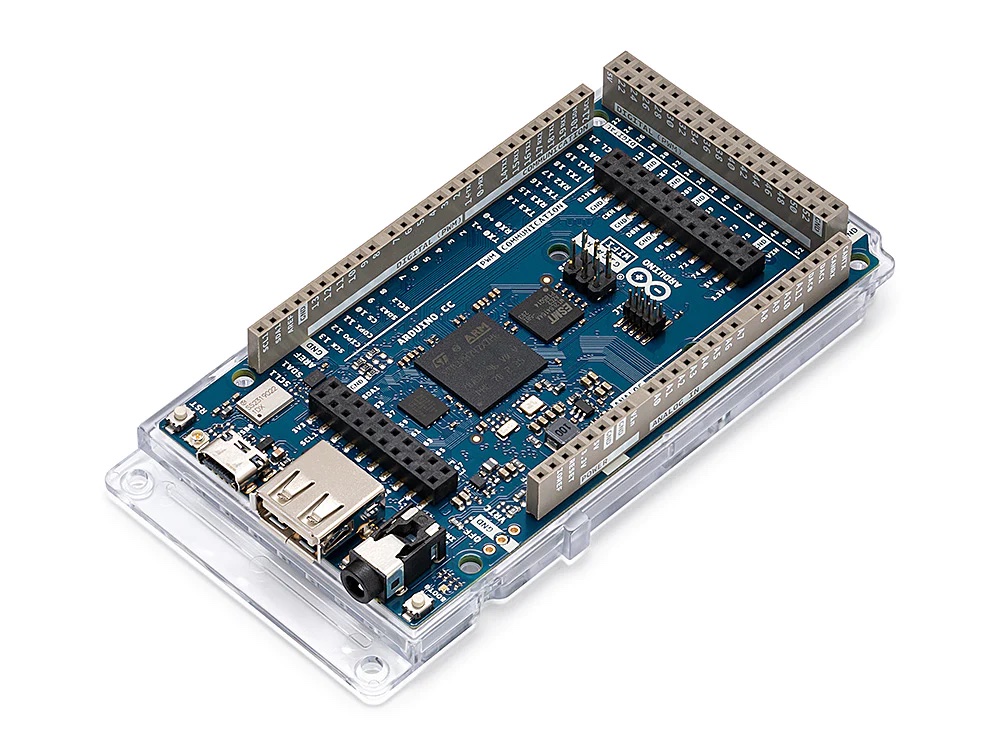
C’est là que les cartes Arduino interviennent. Pour faire simple, une carte Arduino possède ce qu’on appelle des “pins”, ce sont des petits trous dans lesquels on peut brancher des câbles et aussi qu’on peut identifier dans un programme informatique. Ainsi, nous avons branché chaque capteur infrarouge à une pin de la carte Arduino. Cela nous permettait de savoir quelle pièce de monnaie venait d’être triée par notre machine et donc de la compter !
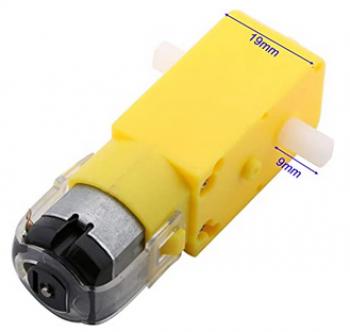
On a aussi branché le petit moteur jaune, qu’on vous a présenté au-dessus, à la carte Arduino Mega pour pouvoir faire tourner une roue qui allait amener les pièces de monnaie à la bonne vitesse sur la rampe de tri.
De même, nous avons câblé l’écran LCD de sorte à ce qu’il affiche les informations de la machine : la quantité d’argent total et le nombre de chacune des pièces de monnaie.
Ajout d’options
Voilà, avec tout ce dont nous avons parlé juste au-dessus, nous avions rempli toutes les consignes qu’on nous avait données, mais comme nous sommes un duo ambitieux, nous ne voulions pas nous arrêter là.
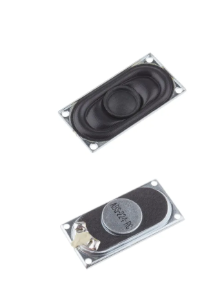
Alors en plus de tout cela, nous avons ajouté un petit menu qui s’affichait sur l’écran LCD. L’utilisateur ou l’utilisatrice pouvait interagir avec à l’aide des deux boutons et du joystick Arduino. Dans ce menu, on pouvait, par exemple, changer la langue du menu ! Et comme nous avions aussi ajouté des pistes audio (c’est à ça que servait le haut-parleur) pour faire parler notre machine et ainsi guider l’utilisateur ou l’utilisatrice, les pistes audio changeaient aussi de langues !
Ce n’était pas non plus demandé dans nos consignes, mais nous aurions aussi voulu qu’un utilisateur ou une utilisatrice puisse demander à la machine de lui rendre une certaine somme d’argent. Si on reprend l’exemple du tout début, imaginez que sur les 8€04, vous vouliez récupérer seulement 5€, alors vous auriez pu demander à la machine 5€ et elle vous aurait rendu vos deux pièces de 2 euros et votre pièce de 1 euro.
Malheureusement, nous n’avons pas réussi à mettre cette option en place à temps, mais en tout cas nous avons essayé !
Résumé rapide du fonctionnement de la machine & bilan
Voilà, vous savez maintenant comment nous avons conçu un trieur de monnaie (qui fait aussi compteur !). Pour clarifier peut-être un petit peu comment le tout fonctionne, laissez-nous vous reprendre l’exemple avec un petit plus de détails sur la machine elle-même.
Vous déposez donc vos pièces de monnaie dans la machine. La roue qui doit les amener sur la rampe de tri se met alors à tourner et attrape au passage une de vos pièces de monnaie, par exemple celle de 50 centimes. Cette pièce de 50 centimes roule le long de la rampe de tri qui a des trous de différentes tailles pour laisser passer telle ou telle pièce. Comme la pièce de 50 centimes a un grand diamètre, elle va passer devant les petits trous pour les pièces de 1 centime, 2 centimes etc. jusqu’à arriver au trou adapté à sa taille. Devant ce trou-là il y a un capteur infrarouge qui sait que c’est une pièce de 50 centimes qui est passée et va donc informer la carte Arduino qui va stocker cette information dans sa mémoire. Si tout s’est bien passé, cette pièce de 50 centimes tombe donc dans ce trou et atterrit dans un tube qui correspond à sa taille. Vous verrez alors s’afficher sur l’écran LCD : 0€50 et pièce de 50c : 1 !
Voilà vous savez tout, en tout cas le principal. Nous avons été très content tous les deux de travailler ensemble sur ce projet et nous remercions chaleureusement toute l’équipe de Polytech qui nous a permis de réaliser ce trieur de monnaie.
Bonjour nous sommes Ewan BUDOR et Antoine HOMMETTE deux étudiants en deuxième année à Polytech Angers. Et aujourd’hui nous allons vous présenter Le projet Double Pendule – Balancing Bot.
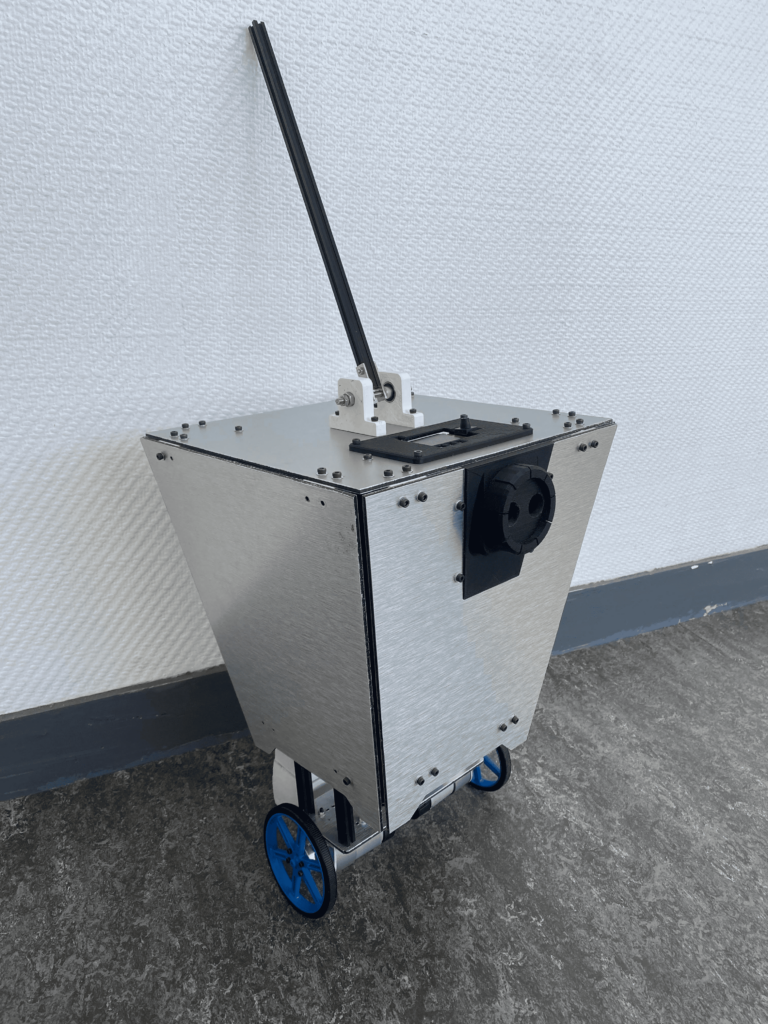
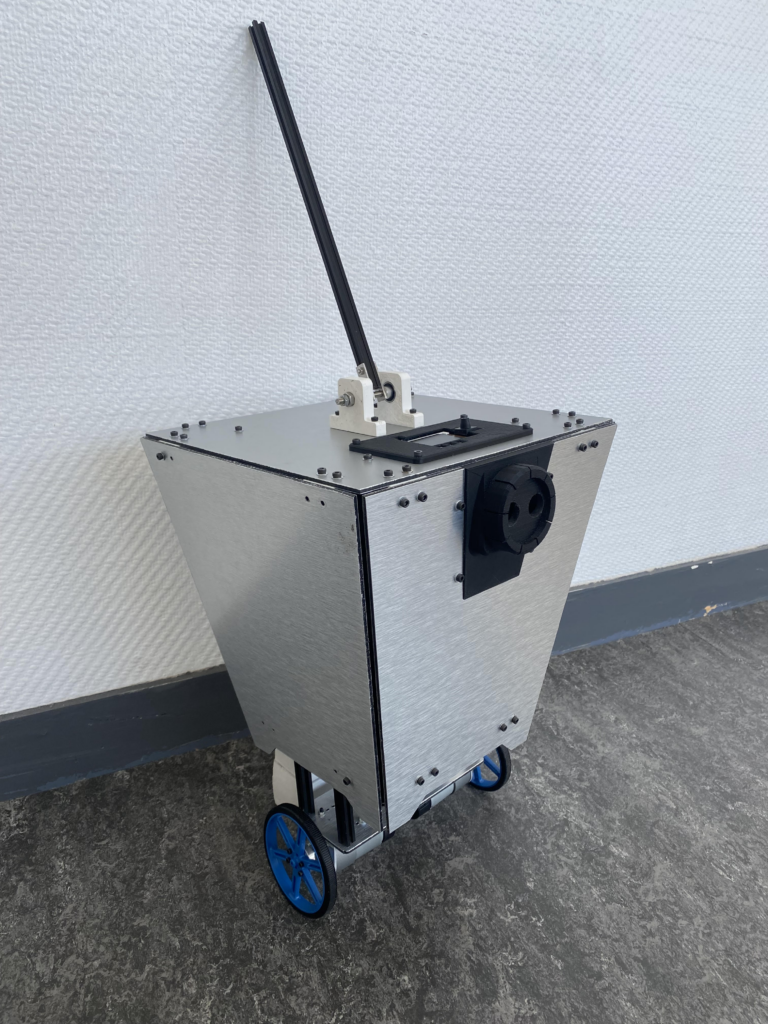
Notre projet consiste à concevoir et fabriquer la partie mécanique d’un robot basé sur le principe de fonctionnement d’un segway pour maintenir son équilibre. En ajoutant une extension pour en faire un double pendule.
Vidéo de présentation du robot
Intro
Nous avons choisie de diviser notre travail en 6 étapes. Et aujourd’hui nous allons vous les expliquer :
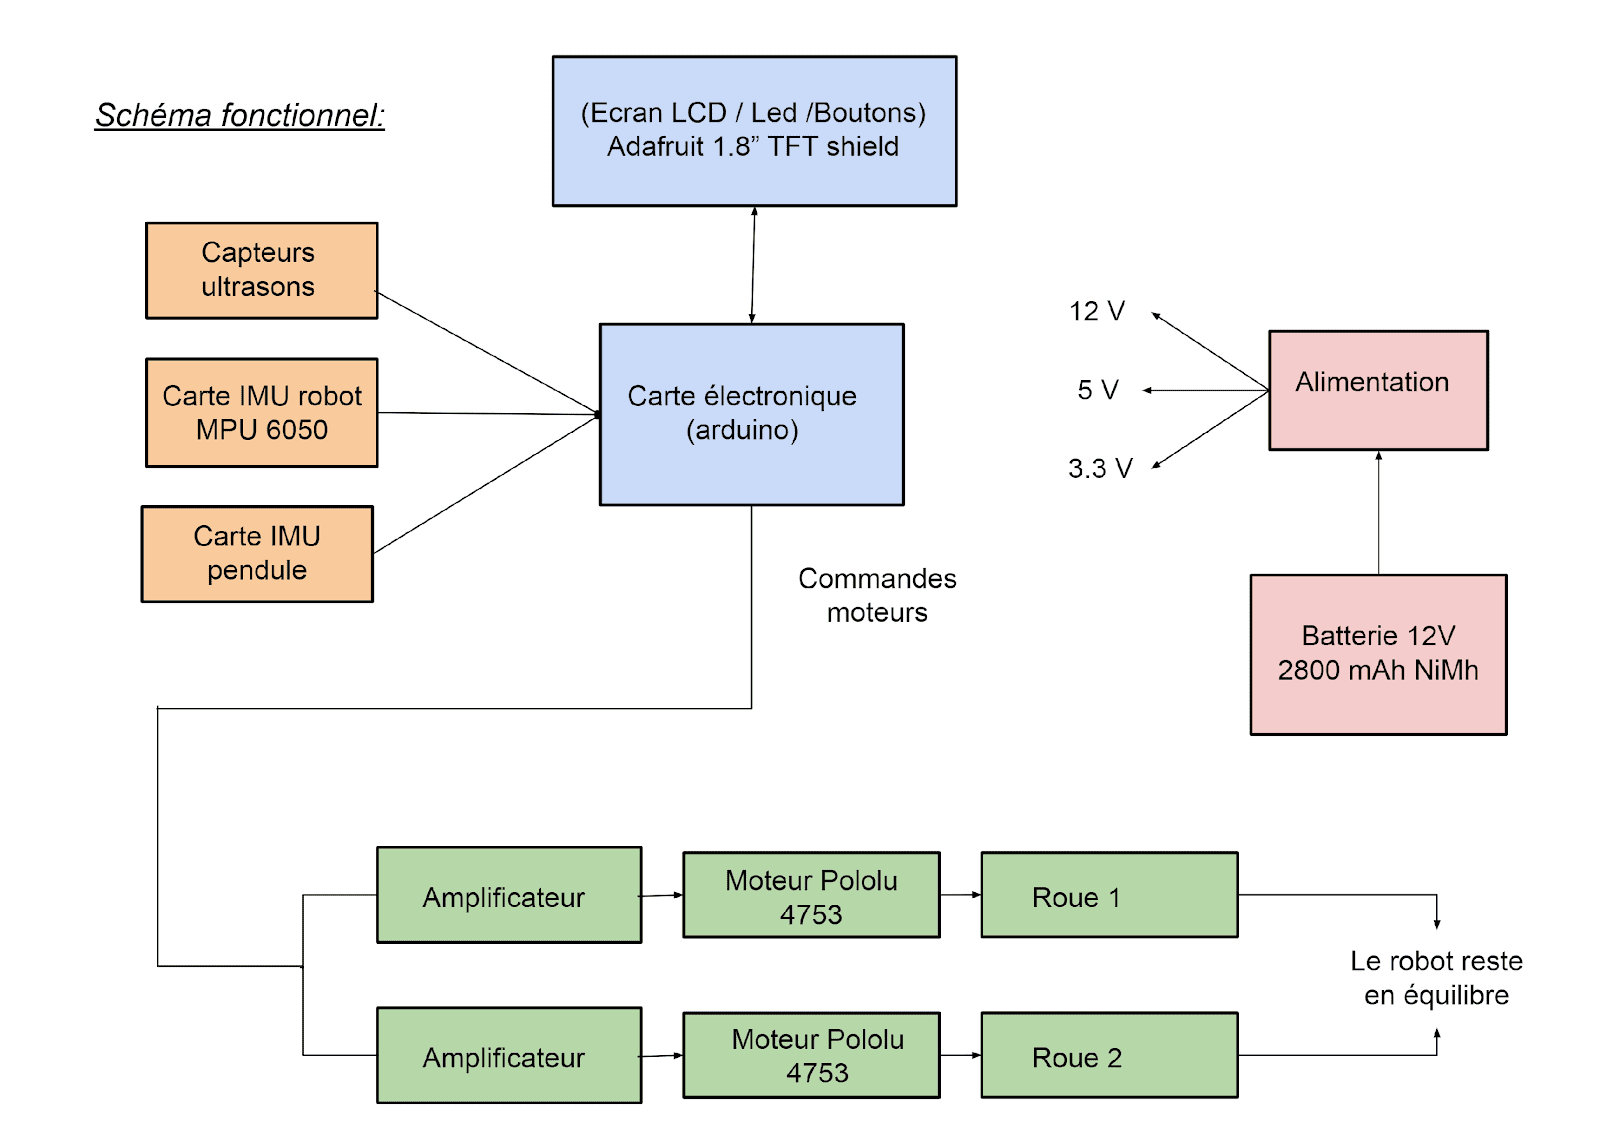
Schéma fonctionnel
Recherche des composants
Choix du design général
Conception des pièces
Fabrication des pièces
Montage du robot
Schéma fonctionnel
La première étape a été de créer un schéma fonctionnel du robot. Nous avons identifié les composants nécessaires pour le fonctionnement du robot. Ensuite, nous avons relié ces composants pour représenter le fonctionnement du robot avec les flux d’informations et d’énergie. Ce schéma a été soigneusement élaboré pour éviter les erreurs et gagner du temps. Nous avons présenté plusieurs versions de ce schéma à M. Mercier, qui nous a donné des conseils pour l’améliorer.
Recherche des composants
La deuxième étape était la recherche des composants nécessaires pour notre robot. Nous avons trouvé la plupart des éléments à Polytech, grâce à M. Mercier qui nous a fourni les composants électroniques essentiels. Étant donné que le niveau en électronique et codage était trop élevé pour nous. Et aussi car nous ne nous occupions pas de la partie programmation du robot.
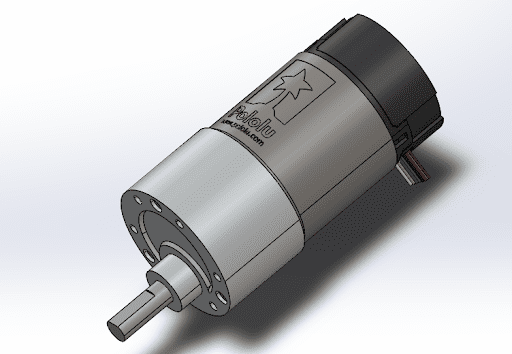
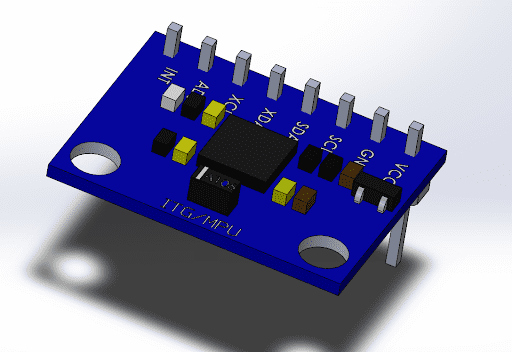
Ensuite, nous avons recherché les modèles 3D dans des bibliothèques en ligne telles que GrabCAD et Pololu pour planifier les dimensions et l’assemblage des pièces. Cependant, cette étape s’est révélée difficile et a pris beaucoup de temps en raison de la complexité à trouver les modèles 3D appropriés.
Choix du design général
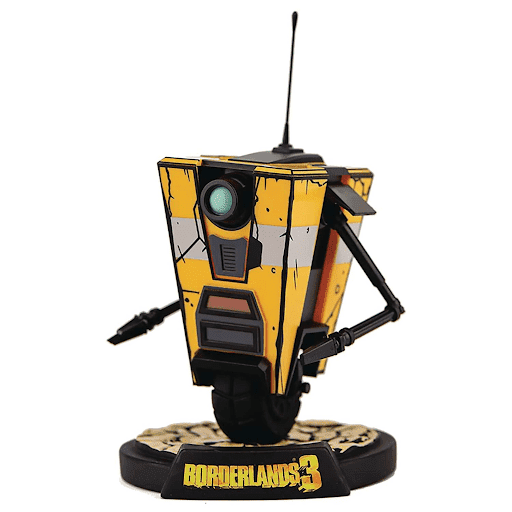
La troisième étape a été de réfléchir à l’esthétique générale que nous souhaitions donner au robot, avec l’objectif qu’il soit attrayant pour le grand public. Nous avons recherché des idées sur Internet en examinant des robots déjà existants, mais nous n’avons pas trouvé ce que nous recherchions. Nous avons donc élargi notre recherche à d’autres supports tels que les films et les jeux vidéo, où l’esthétique est plus importante. Finalement, nous avons trouvé notre principale source d’inspiration dans le jeu Borderland.
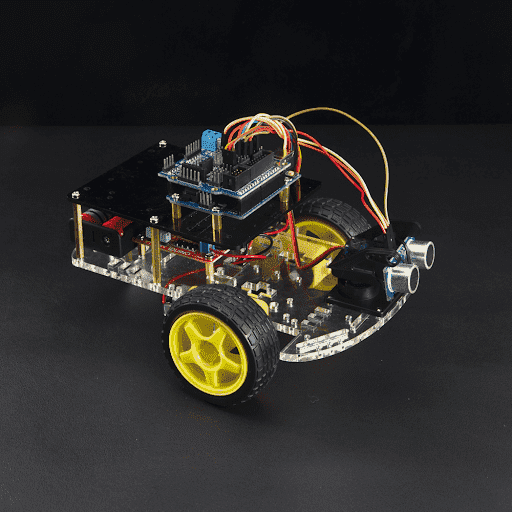
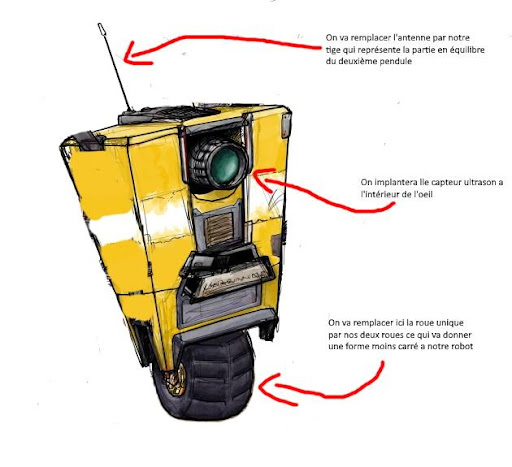
Nous avons apporté quelques modifications pour adapter le design aux composants que nous avions. Par exemple, nous avons remplacé le modèle à une roue par un modèle à deux roues et utilisé l’antenne comme second pendule. Ensuite, nous avons simplifié le design avant de commencer la conception assistée par ordinateur (CAO).
Conception des pièces
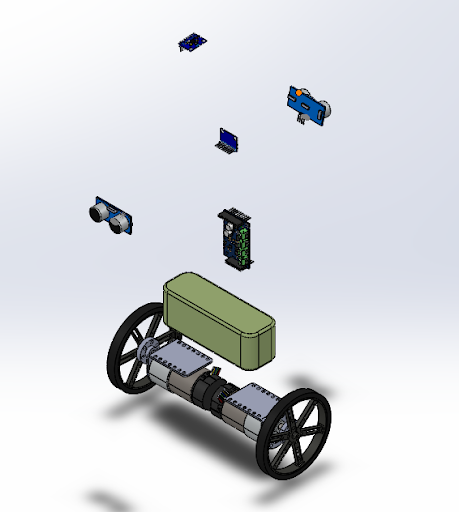
La quatrième étape est la conception des pièces, nous avons créé chaque pièce en 3D pour relier la conception à la réalité. Nous avons utilisé SOLIDWORKS, un logiciel de CAO, pour créer les pièces en tenant compte des dimensions et des contraintes de fabrication. Nous avons importé les pièces existantes dans un assemblage pour visualiser notre travail.
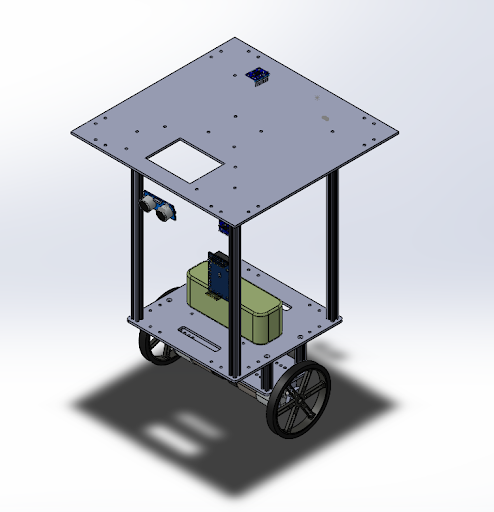
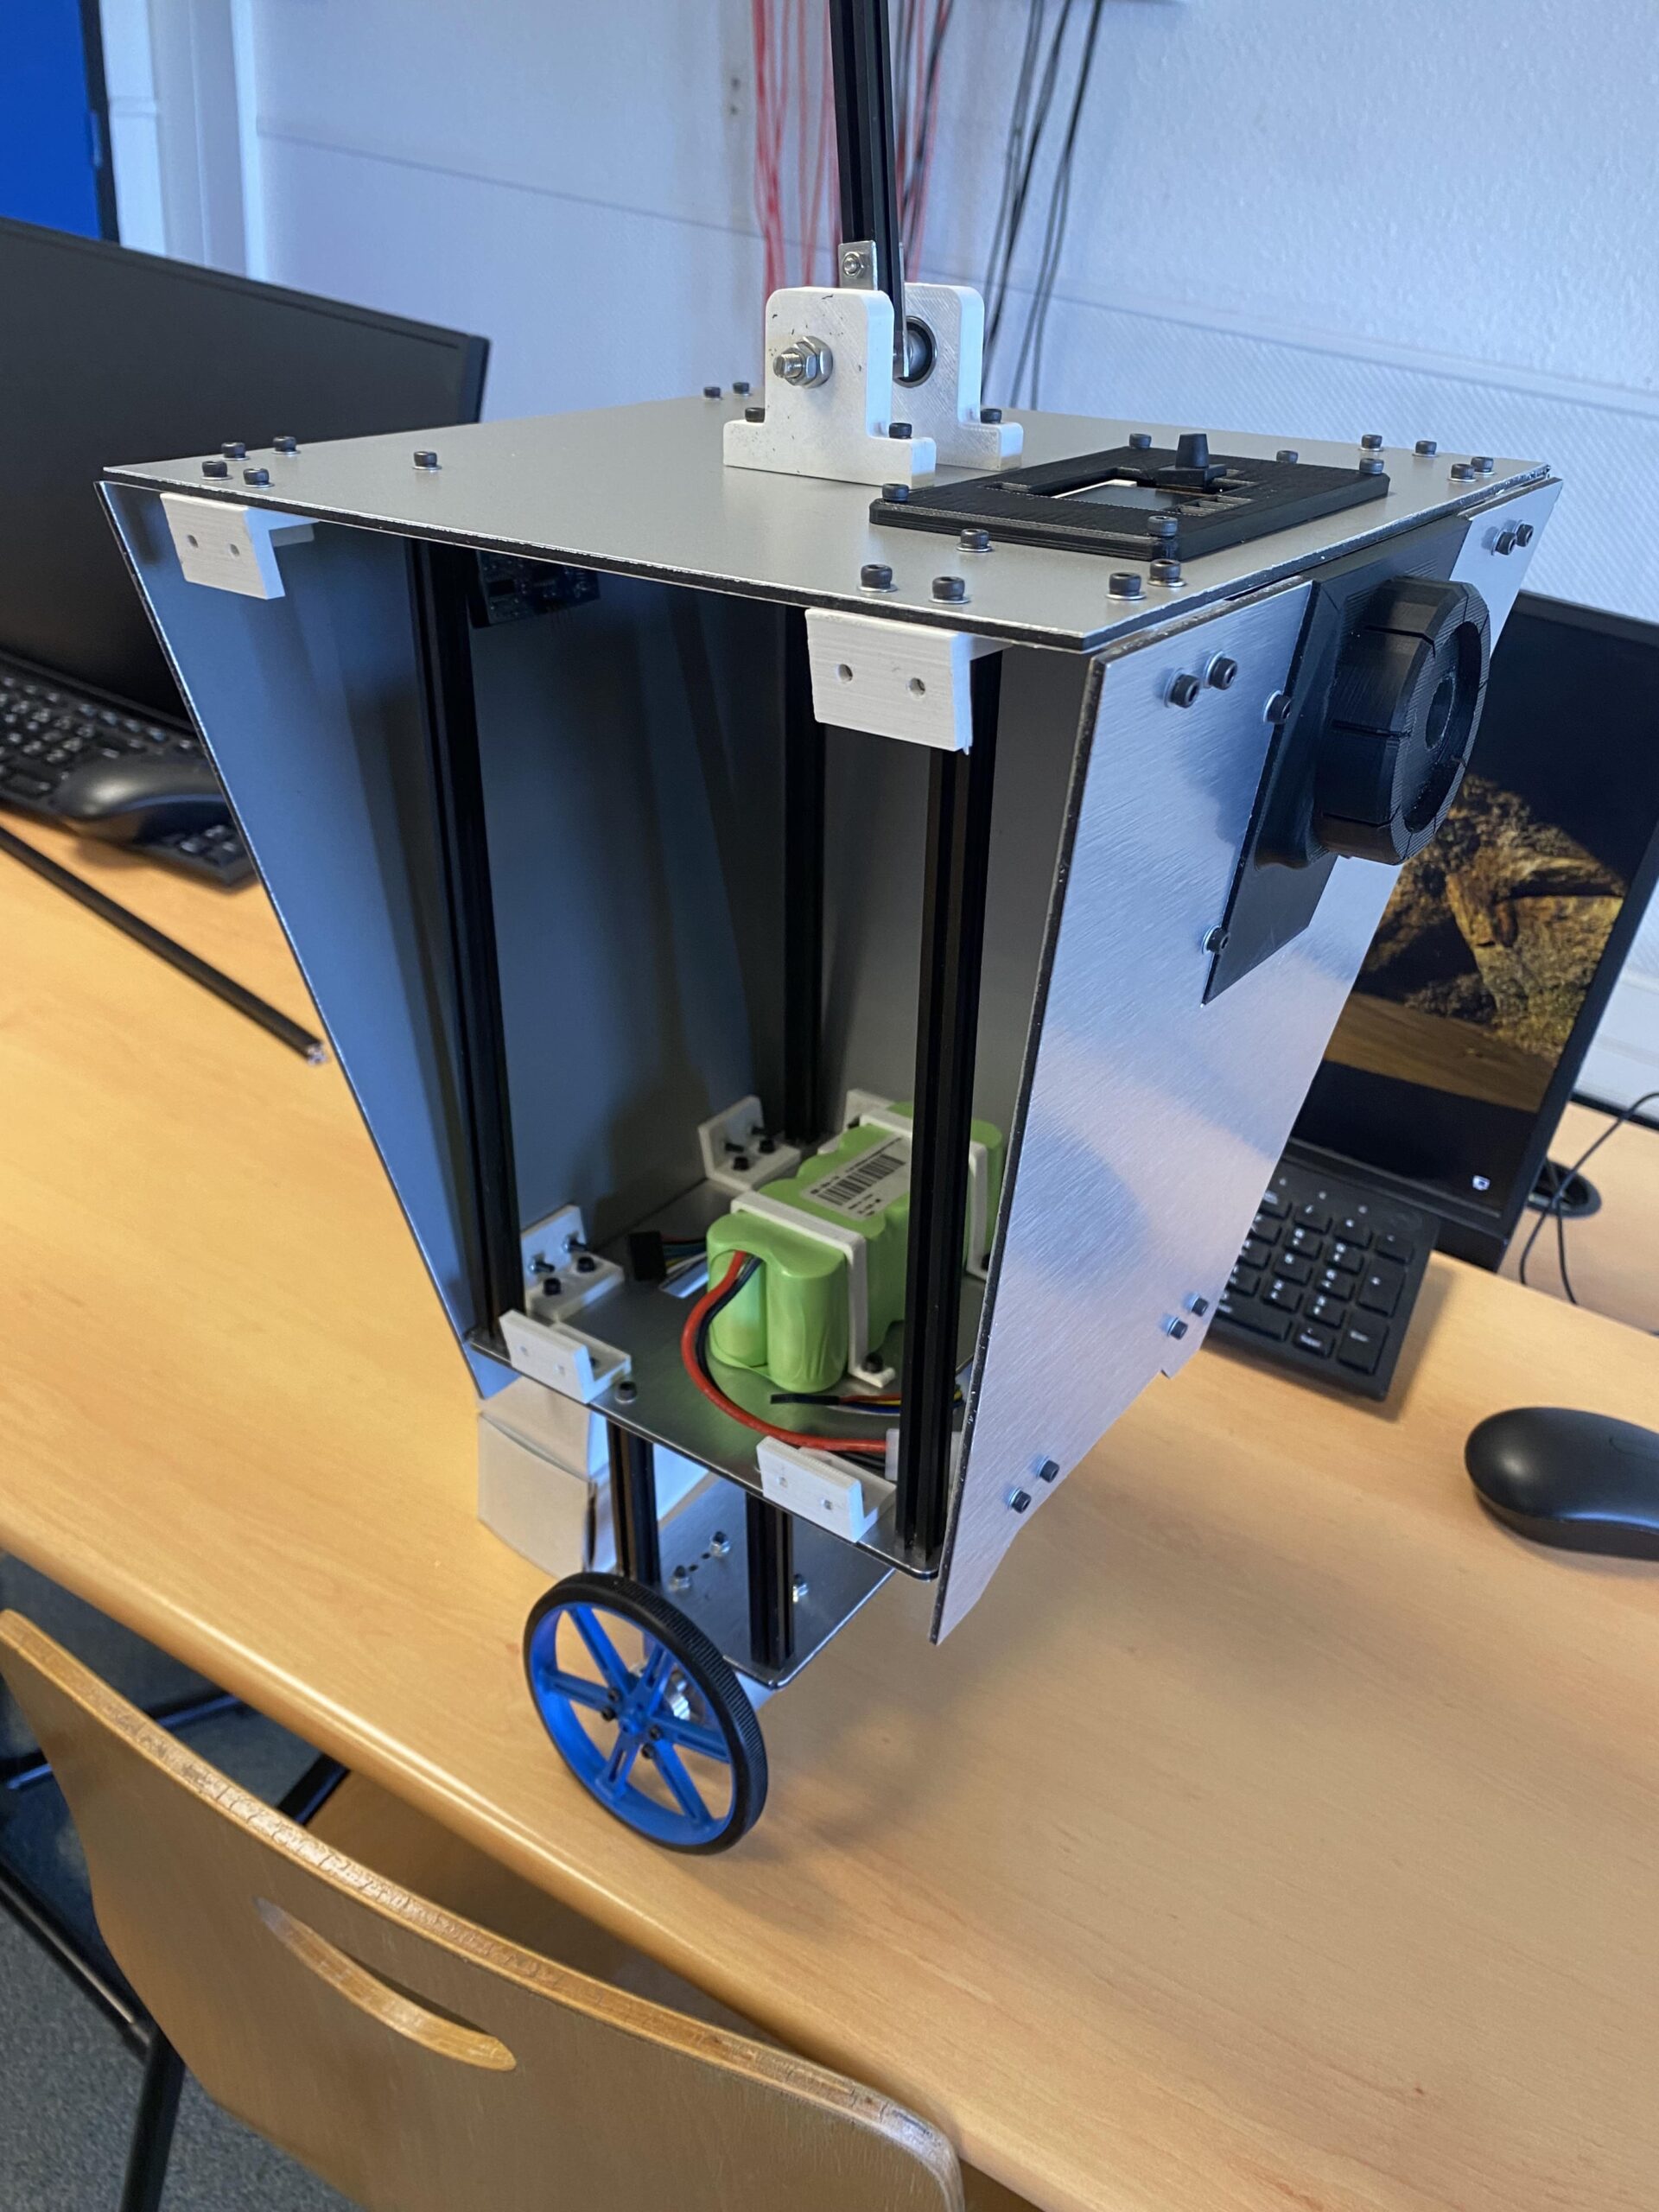
En partant de la base des pièces existantes, nous avons conceptualisé la structure du robot en utilisant des poutres profilées en aluminium pour soutenir la partie supérieure. Nous avons ajouté des plaques en dibond pour renforcer la structure et fournir de l’espace pour les composants. Nous avons laissé plus d’espace que nécessaire pour permettre d’éventuelles modifications ou ajouts futurs.
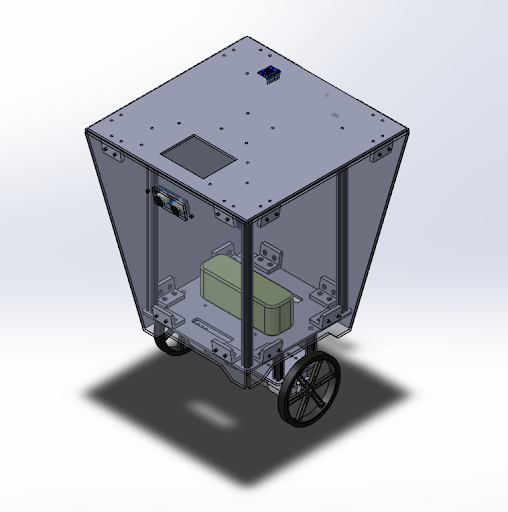
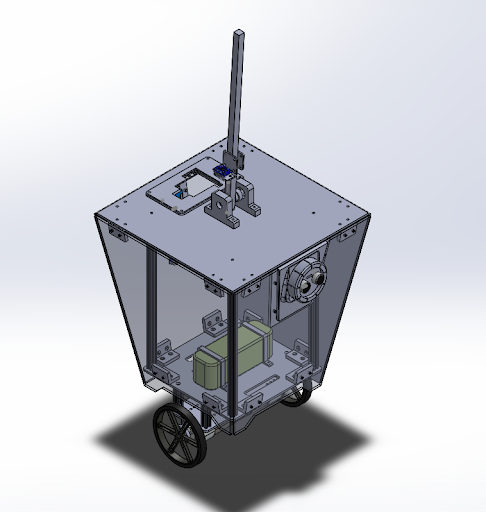
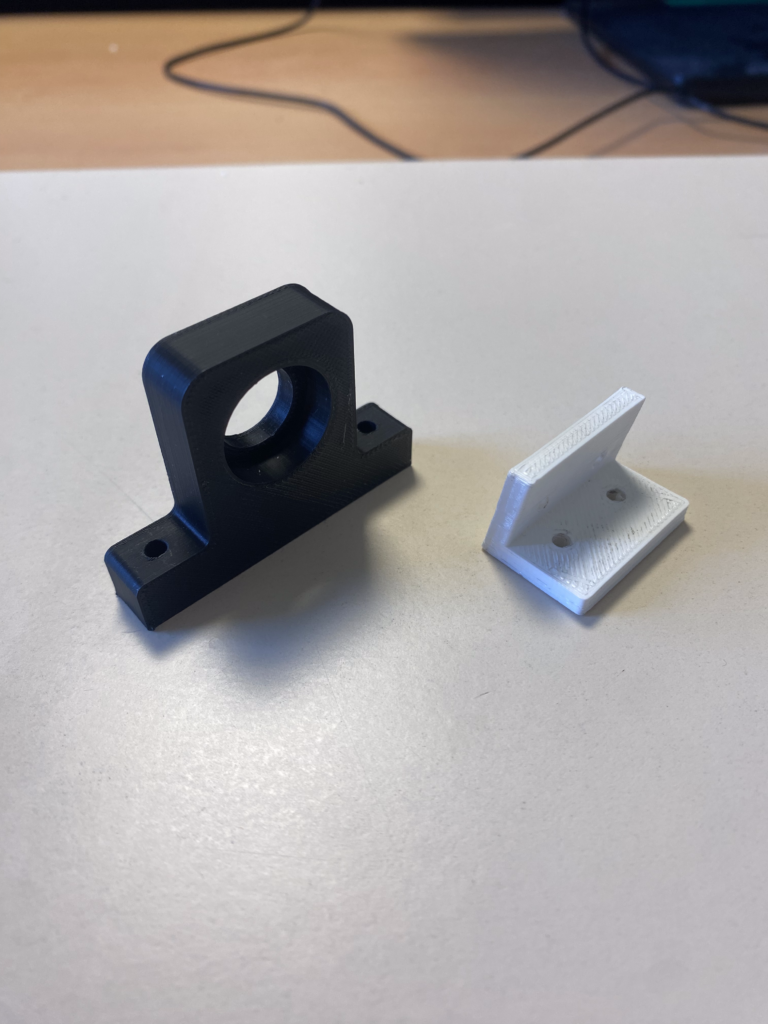
Ensuite, nous avons créé les pièces qui constituaient la majeure partie de l’esthétique extérieure du robot. Nous avons utilisé du dibond pour les plaques du carénage et des équerres en plastique imprimées en 3D pour les fixer, en donnant à notre robot la forme d’une pyramide inversée. Nous avons conçu un carénage qui englobe la majorité du robot.
Enfin, nous avons réalisé les finitions. Nous avons créé des supports pour le pendule, avec des roulements à billes pour l’axe de rotation. Nous avons fixé une partie du pendule à l’aide de plaques métalliques et ajouté une centrale à inertie. Nous avons également créé un cache pour l’écran, en veillant à ce que l’accès aux boutons soit facilité. Des supports ont été prévus pour les capteurs à ultrasons, avec des designs différenciés pour l’avant et l’arrière du robot. Nous avons fixé la batterie en bas de la coque avec des attaches en plastique.
Ces étapes de conception nous ont permis de concrétiser notre robot en prenant en compte à la fois l’aspect esthétique et fonctionnel.
Fabrication des pièces
La cinquième étape est la fabrication des pièces du robot, pour cela nous avons utilisé plusieurs machines mises à notre disposition, notamment une machine de découpe CNC pour usiner les plaques en dibond. De plus, nous avons eu recours à des imprimantes 3D afin de créer des pièces plus complexes, telles que les supports de carénage et de pendule. En plus, nous avons utilisé plusieurs outils du fablab tels qu’une perceuse, une scie à métaux, des étaux, des pinces et un étau.
Montage du robot
La dernière étape est le montage du robot. Pour pouvoir monter le robot plus rapidement pendant la création des pièces, nous assemblions le robot. Nous avons commencé par la partie inférieure, en utilisant les pièces du châssis pour former une base solide. Nous avons rencontré quelques différences entre la conception et la réalité, mais nous avons pu apporter rapidement des ajustements. Ensuite, nous avons monté la structure, les premiers composants internes et les carénages, malgré quelques problèmes de conception. Nous avons réussi à assembler toute la partie inférieure du robot.
Nous avons également monté le pendule et son support, en testant différentes pièces jusqu’à trouver un assemblage qui permettait au pendule de se déplacer librement tout en restant aligné.
Enfin, nous avons fixé le pendule sur le sommet du robot et installé les derniers composants tels que le cache d’écran avec la carte et le cache, ainsi que les capteurs à ultrasons.
Nos avis sur le projet.
« Malgré une légère frustration de ne pas pouvoir voir notre robot en fonctionnement pour l’instant, j’ai réellement pris plaisir a effectuer ce projet. Je suis devenu plus autonome et j’ai appris énormément. »
Ewan BudoR
« Ce projet a été une expérience incroyablement enrichissante et stimulante, malgré mes réticences initiales. J’ai développé un réel engouement pour la conception et la réalisation du robot. »
Antoine HOMMETTE
Si cet article vous a plu je vous invite à venir lire notre rapport de projet qui vous permettra d’en apprendre plus sur le projet Double Pendule.
Nous sommes Maxence, Victor et Margot, trois étudiants en 2ème année du cycle préparatoire intégré de Polytech Angers. Notre projet consiste à concevoir et mettre en place un système de stationnement basé sur Arduino (une maquette d’un parking automatisé). C’est à dire que la barrière s’ouvre et se ferme toute seule quand elle détecte une voiture. Les contraintes sur ce projet étaient de programmer avec Arduino, que le système doive permettre la gestion de stationnement: nombre des places inoccupées qui doivent être affiché sur un écran, la durée de stationnement (en heure) et le prix de stationnement pour chaque voiture garée dans le parking.
Pourquoi avons nous choisie ce projet ?
Nous avons choisie ce projet car il permettait de toucher à tous les domaines : la conception, la programmation, la réalisation, l’impression 3D, etc. De plus, nous ne savions pas quelle spécialité choisir, donc travailler sur ce projet pouvait nous aider dans notre choix.
Étape de notre projet
Analyse fonctionnelle du système et de ses contraintes
Recherche de normes sur les vrais parkings
Recherche sur la maquette (pièces électroniques et planches)
Programmation sur Tinkercad
Devis
Fabrication pièces CAO
Construction maquette
Première phase: la recherche
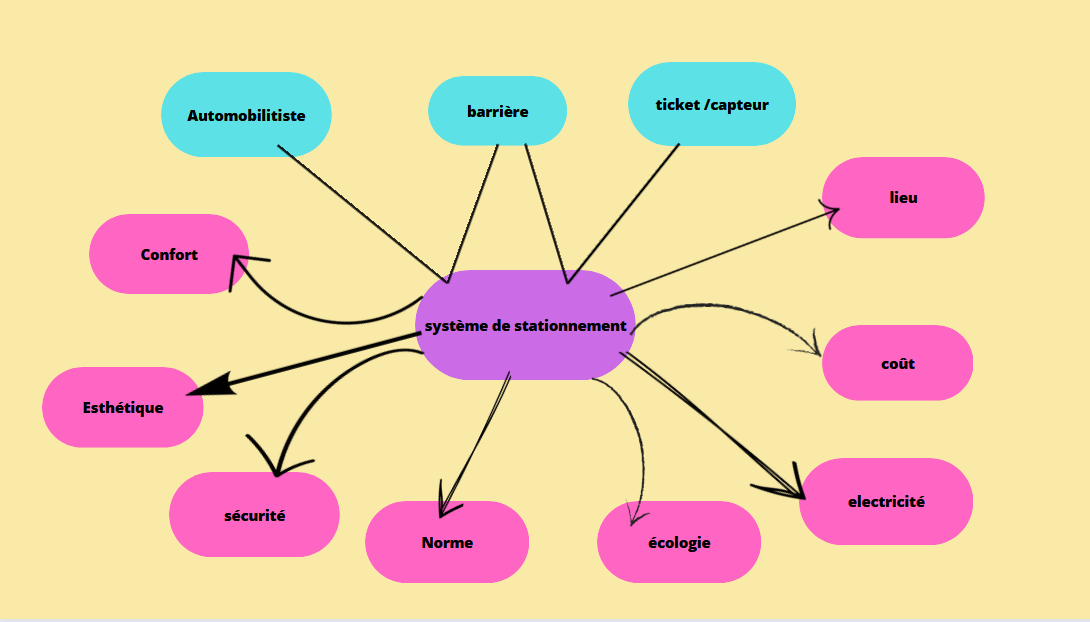
Nous avons commencé notre projet par une phase de recherche, nous avons mis en commun nos idées sur le meilleur parking et ce que nous voulions faire. Tout d’abord nous avons fait un schéma fonctionnel pieuvre, que vous pouvez retrouver ci dessous. Grâce a cela nous avons eu une vision des contraintes : l’écologie, le prix, l’esthétique, etc.
schéma pieuvre
Ensuite nous avons fait un peu de recherche sur la construction d’un vrai parking, afin de respecter au mieux les normes est les dimensions.
La réflexion sur notre maquette
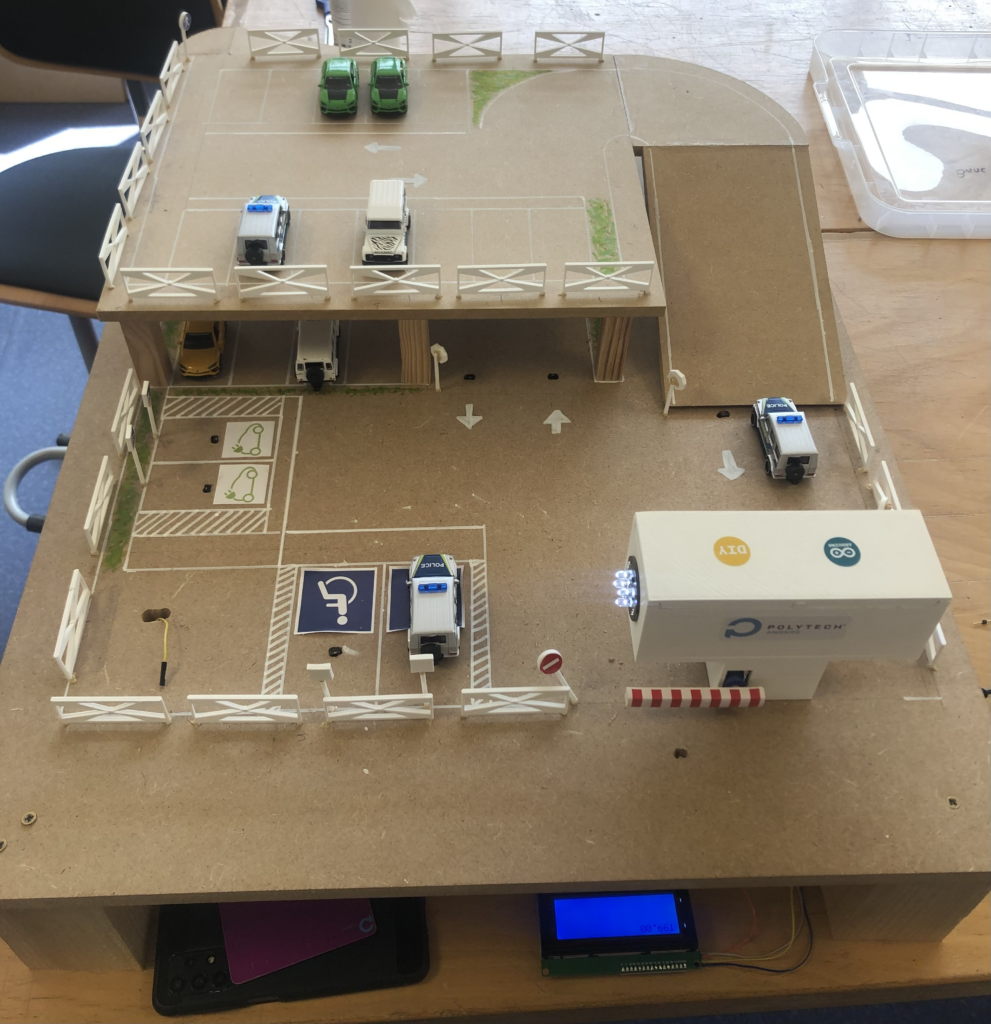
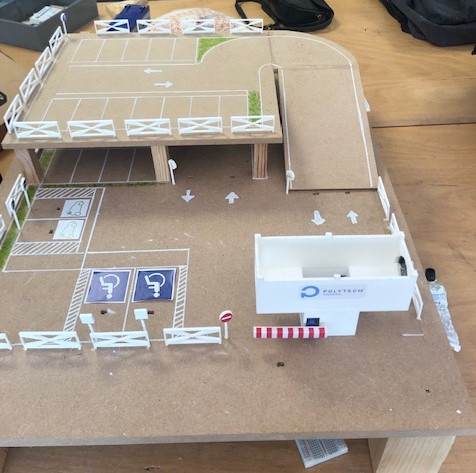
Après ces recherches, nous avons choisi à quoi notre maquette de parking allait ressembler. Nous voulions que le parking ait un étage, deux places handicapées ainsi que deux places électriques. Il y aura 23 places classiques avec une entrée et sortie différente. Les places libres seront indiqué grâce à deux écrans.
Nous avons fait plusieurs devis et commandes d’électronique et de bois pour la structure du parking.
Programmation sur Arduino
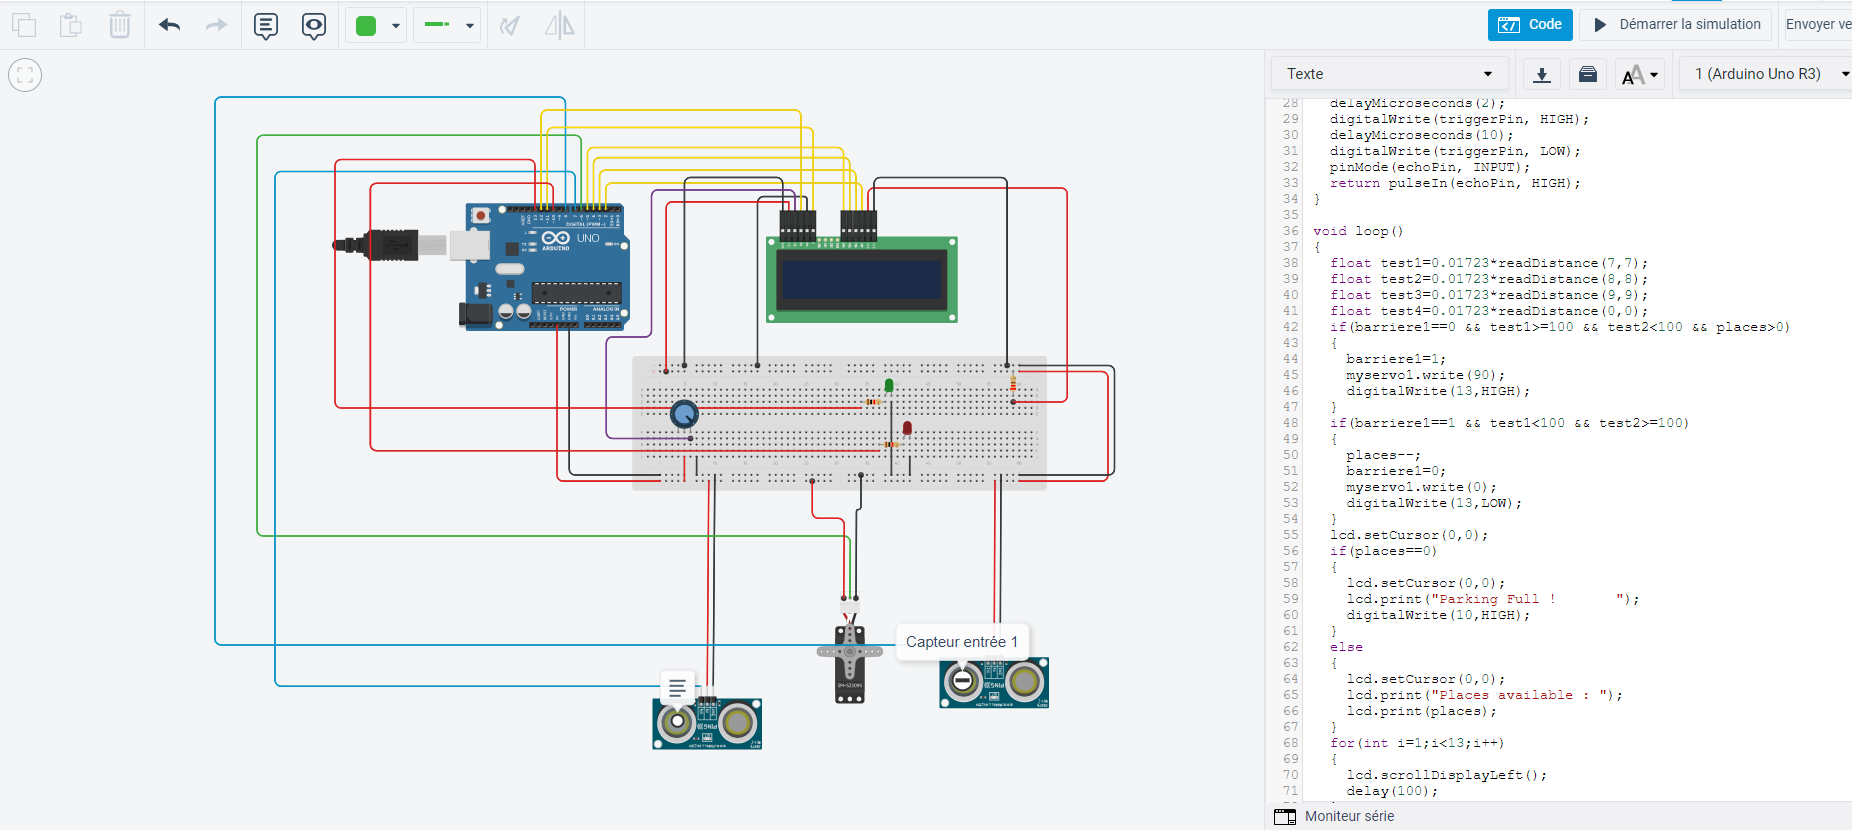
Au début nous avons utilisé le logiciel TINKERCAD avons d’avoir les composant. Ce logiciel est un simulateur Arduino avec les composant et la partie programmation. Cela nous a permis de commencé la programmation.
Ensuite nous avons programmé sur Arduino par l’intermédiaire d’une carte Arduino méga.
Conception support 3D
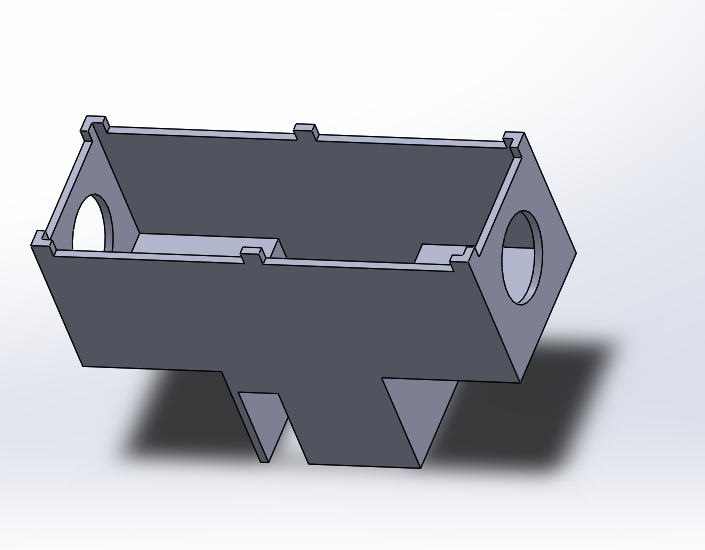
Nous avons principalement utilisé le logiciel SOLIDWORKS, c’est un logiciel de CAO très utilisé à Polytech. Nous y avons construit tout nos panneaux de signalisation ainsi que la barrière et un boitier pour couvrir les câbles et y mettre l’entrée et la sortie. Le point positif avec l’impression 3D est que l’on pouvait vraiment créer les pièces que nous voulions avec les mesures désirées.
le boitier d’entrée/sortie
Conception de la maquette
Une fois toutes nos planches reçues, nous avons commencé la construction de la maquette.
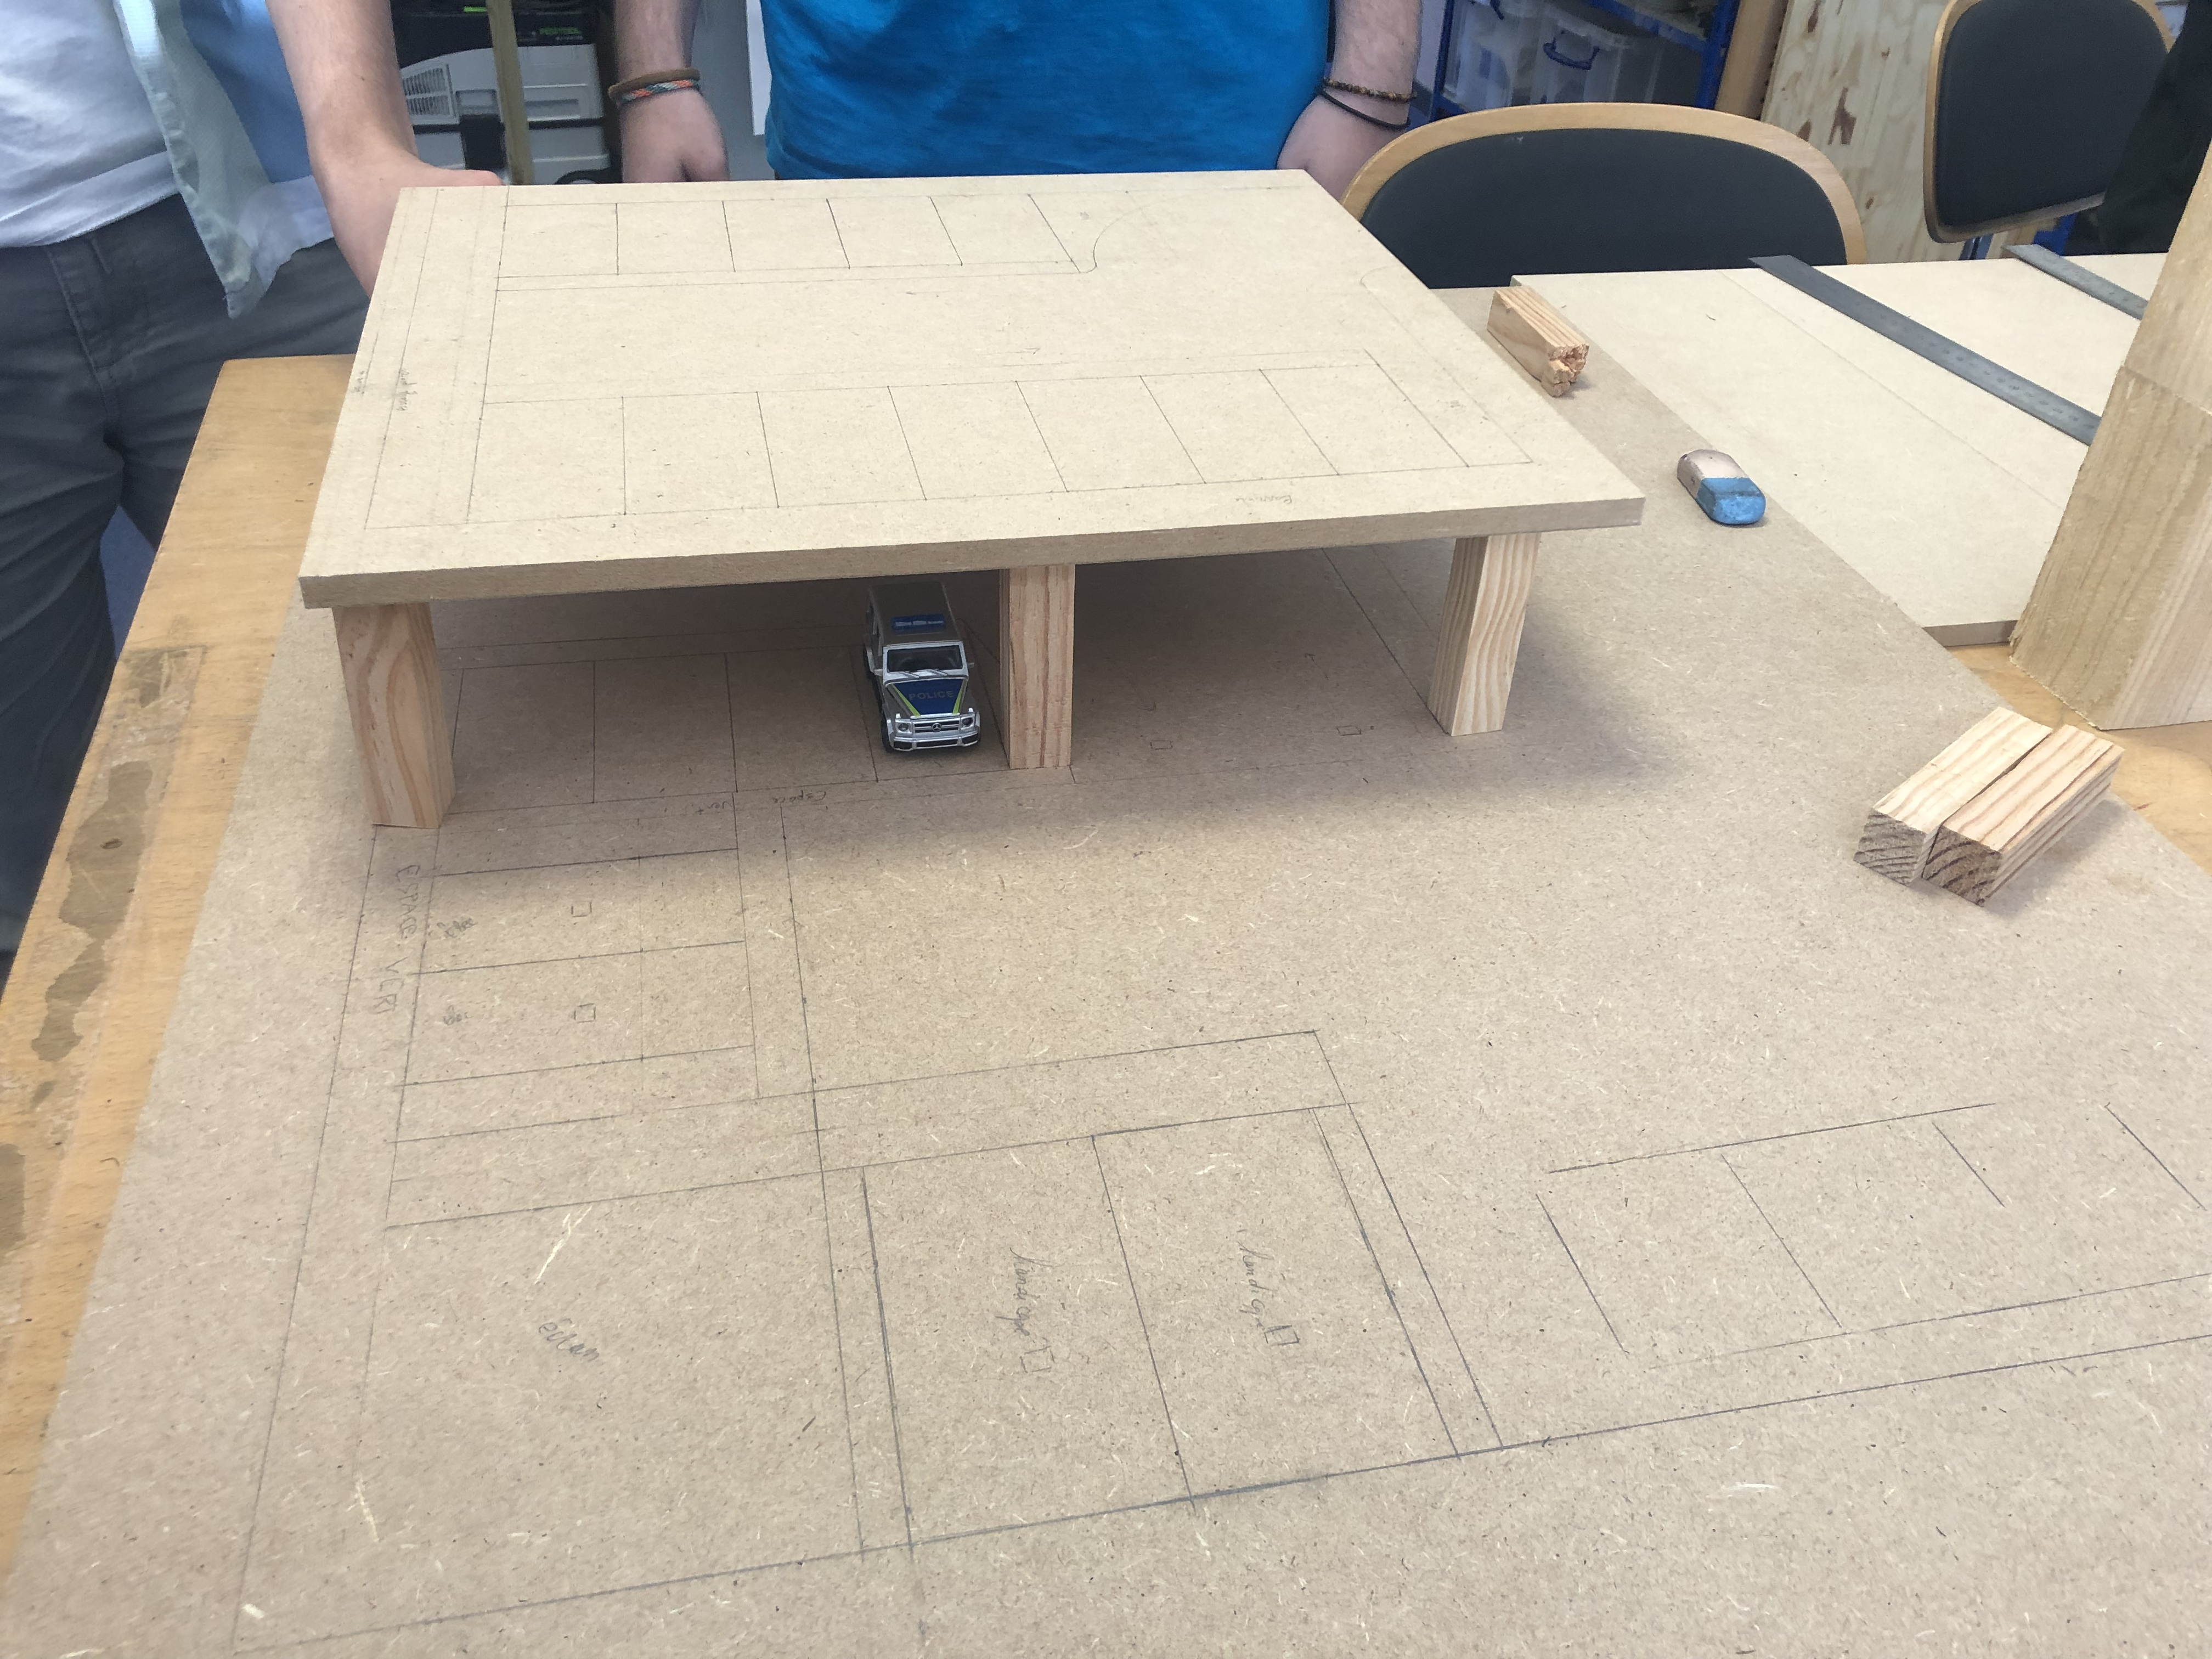
La première étape était de tracer toutes les places et passages sur les planches au crayon de bois. Cela nous a permis de voir comment rendait le parking et de faire quelque changement comme agrandir l’espace pour les barrières. Nous avons fait cela sur les deux planches.
première image de la maquette
Ensuite nous avons dimensionné et coupé les poteaux permettant de surélever le parking et de créer l’étage.
Après nous avons installé les capteurs et écrans (toutes l’électronique). Nous avons décidé de faire passer tous les fils sous la maquette pour que le rendu soit plus propre. Donc il a fallu faire plusieurs trous pour faire passer les capteurs.
En parallèle, nous avons imprimé les panneaux 3D ainsi que les barrières de protection et les barrières d’ouverture. Nous avons aussi créé des cartes de différentes couleurs avec des planches de bois et des stickers que nous avons conçu. Ces cartes vont permettre d’être reconnues par les capteurs couleur à l’entrée et à la sortie du parking, cela permet de simuler les cartes d’abonnement d’un parking réel.
Pour finir, nous avons tout fixer : les piliers sur l’étage, panneaux, barrière et toute la partie électronique, ainsi que repasser au crayon Posca tous les marquages. Notre maquette est prête ! Maintenant c’est le moment de tester. Nous vous avons mis ci-dessous une vidéo du fonctionnement complète de la maquette.