Lévitateur acoustique 🚀

Depuis toujours, l’être humain regarde les étoiles avec une seule envie : s’affranchir des lois de la physique. Si nous n’avons pas encore de fusée pour vous emmener sur Mars, nous avons décidé de ramener un morceau d’espace directement dans notre laboratoire. Que vous soyez un futur astronaute ou simplement curieux de voir la matière flotter, installez-vous confortablement. Le compte à rebours de notre aventure technologique commence ici…

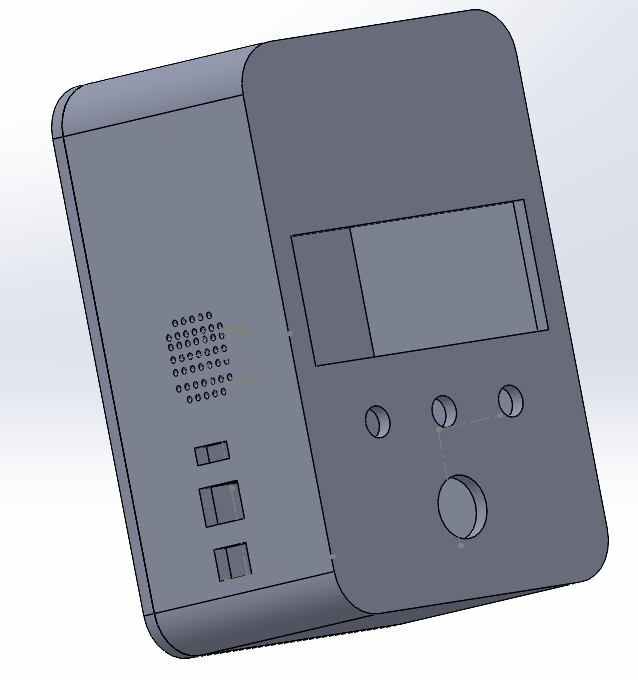
Voici à quoi ressemble Le Lévitateur, cette structure capable de défier la gravité. Une technologie capable de maintenir la matière en suspension par la seule force du son, un outil de précision que seule une poignée d’expérimentateurs parvient à calibrer avec brio.

✨ UN LÉVITATEUR ACOUSTIQUE : MAÎTRISER LE POUVOIR INVISIBLE DE LA LÉVITATION

Comme disait Arthur C. Clarke :

« Toute technologie suffisamment avancée est indiscernable de la magie. »

Ce projet est avant tout un choix personnel. Nous voulions explorer un domaine qui n’avait pas encore été abordé dans notre promotion cette année : la lévitation acoustique. Cette liberté nous a permis de nous investir pleinement dans la création d’un système complexe, en reprenant tout depuis le début pour construire un dispositif qui nous ressemble.

Nos ambitions :

Démystifier la physique acoustique en rendant visible un phénomène qui, d’ordinaire, ne s’écoute qu’avec les oreilles.

Concevoir un système autonome et robuste, capable d’être transporté et utilisé pour des démonstrations pédagogiques sans dépendre d’une installation fixe complexe.

Allier esthétique et technologie en créant une structure (nos fameux dômes) qui soit aussi performante techniquement qu’élégante à regarder.

Partager notre savoir à travers ce site vitrine, pour que chacun puisse comprendre comment l’électronique et les ultrasons peuvent s’unir pour vaincre la gravité.

⚙️ CONCEPTION MECANIQUE ET DESIGN (LA FUSÉE)

L’objectif premier de notre lévitateur acoustique est de s’affranchir de la gravité terrestre par la seule force du son. Pour incarner ce défi physique, il nous a paru évident de donner à notre structure globale la forme d’une fusée. Au-delà de l’aspect purement esthétique et symbolique, ce design répond à des contraintes mécaniques et acoustiques très strictes.

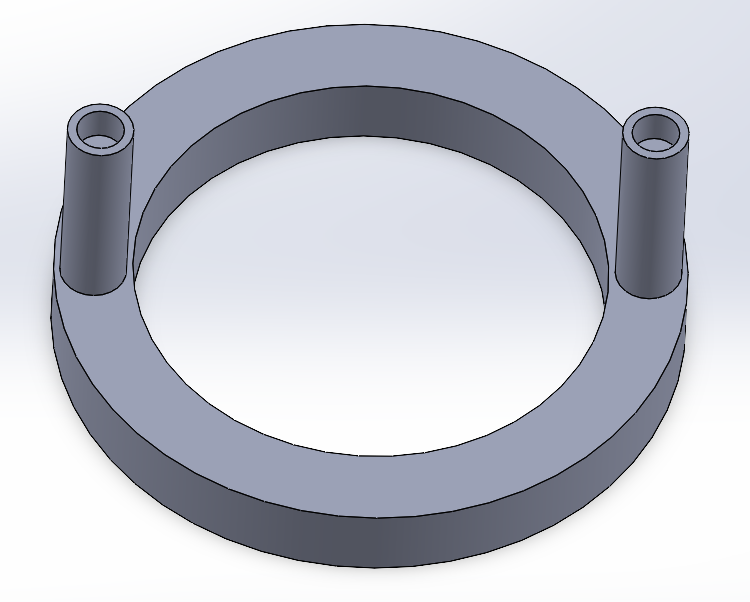
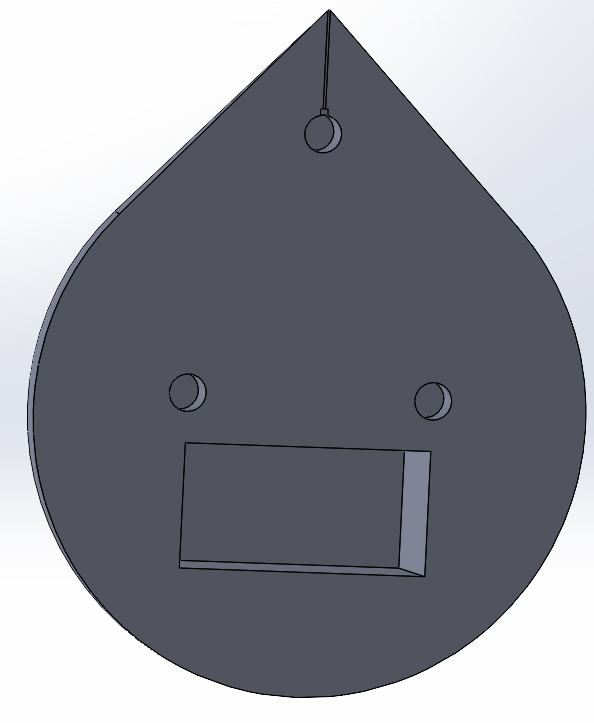
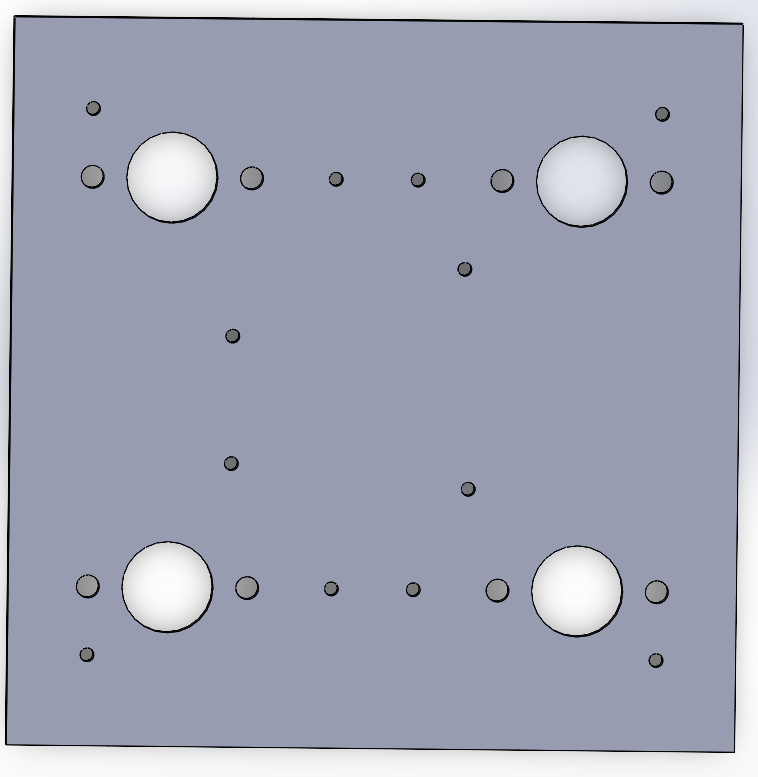
A. La modélisation sous SolidWorks : Pour que l’onde stationnaire se forme correctement, l’alignement entre la partie supérieure et la partie inférieure du lévitateur doit être parfait. Nous avons entièrement conçu la structure assistée par ordinateur (CAO) à l’aide du logiciel SolidWorks. La conception de la “fusée” nous a permis d’obtenir :

  • Une grande rigidité structurelle : Les piliers latéraux maintiennent un écartement millimétré qui empêche les vibrations parasites de déformer l’axe central. (également, ils nous permettent de pouvoir choisir en fonction des résultats la hauteur souhaitée pour l’écart entre les 2 dômes).
  • Une intégration ergonomique : Le socle de la fusée a été pensé pour dissimuler proprement l’électronique de puissance (l’Arduino, le driver L298N et le régulateur de tension) tout en assurant une bonne ventilation. (Dû à notre accident, nous avons préféré essayer de résoudre le problème plutôt que faire le design)

B. La géométrie des dômes

Le cœur de la lévitation ne réside pas seulement dans la puissance électrique, mais dans la géométrie. Si nous avions disposé nos 72 capteurs sur des surfaces planes, la pression acoustique aurait été dispersée et insuffisante pour soulever la moindre masse.

Nous avons donc modélisé deux dômes en forme de sphère concave.
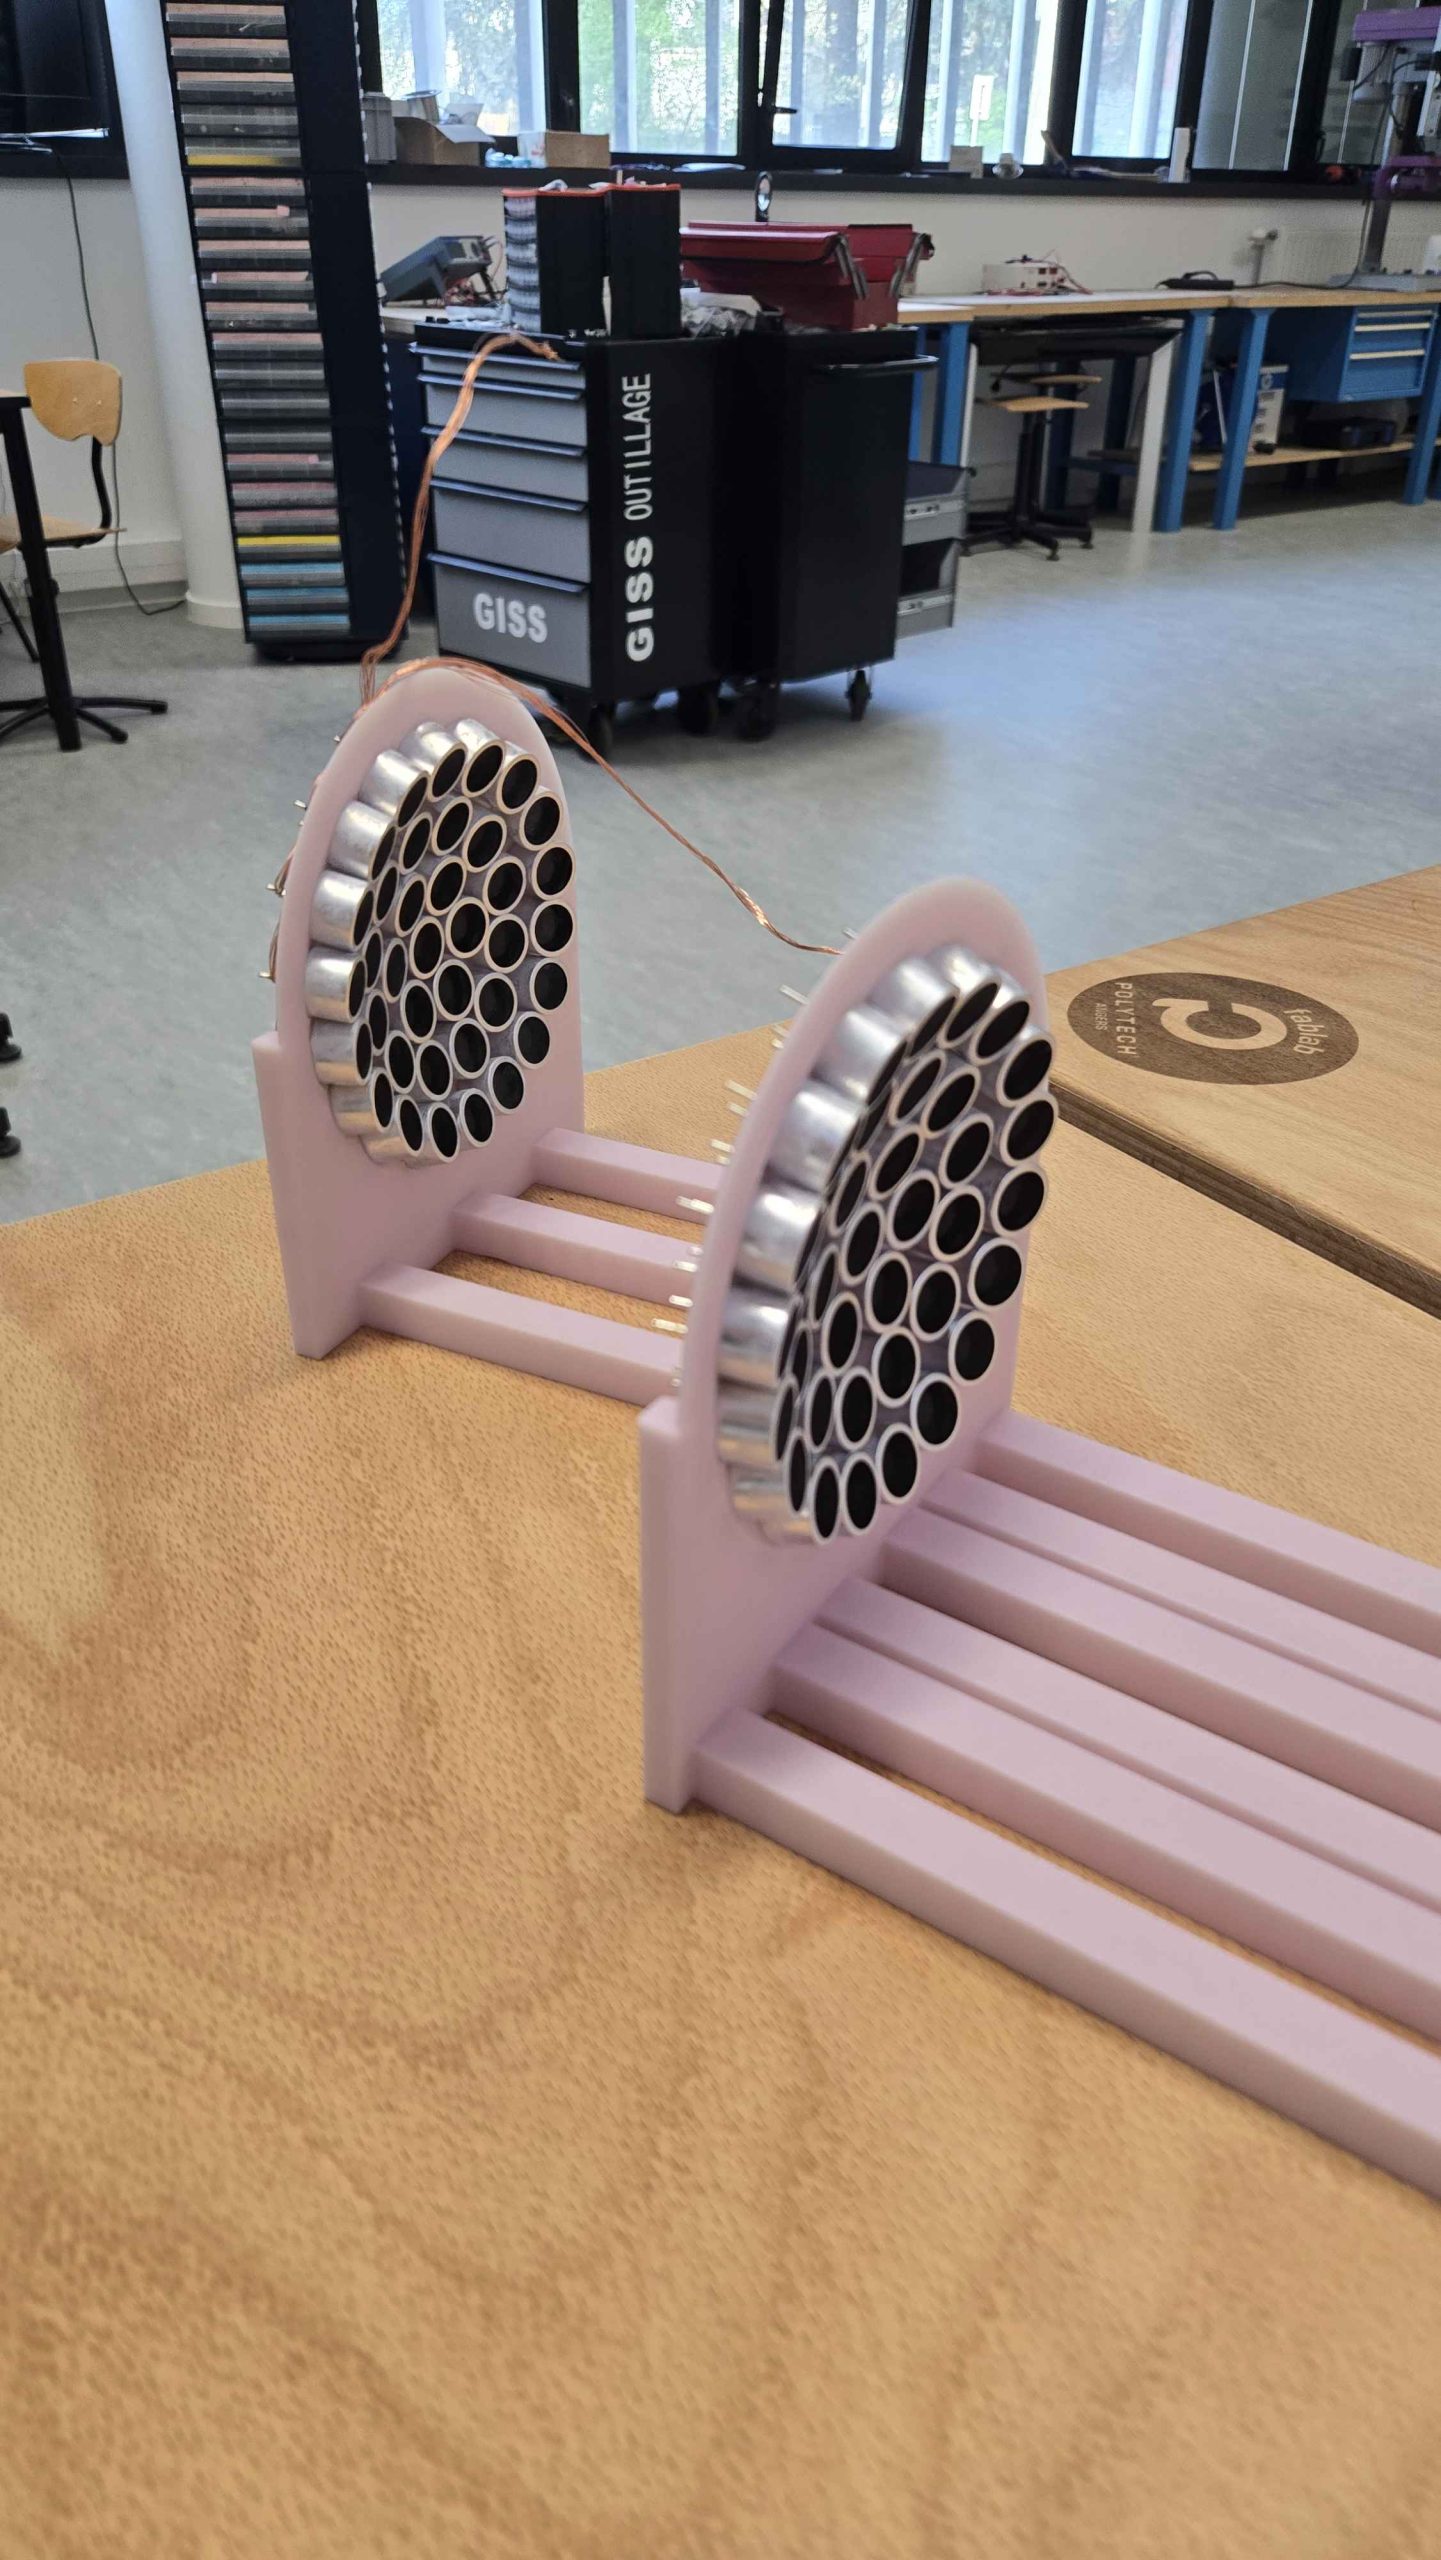
L’optimisation spatiale : Chaque emplacement sur le dôme a été calculé avec précision sur SolidWorks pour accueillir un transducteur piézoélectrique. L’angle de chaque capteur est orienté de manière à ce que toutes les ondes convergent parfaitement au centre de la fusée.

L’effet loupe : Tout comme une lentille convergente concentre les rayons du soleil en un point unique pour créer de la chaleur, nos dômes focalisent les ondes ultrasonores (émises à 40 kHz) vers le centre géométrique de la structure : le foyer.

🔌 ELECTRONIQUE ET CABLAGE GLOBAL

Maintenant que nos dômes sont assemblés et soudés, il faut leur donner vie. Faire vibrer 72 transducteurs 40 000 fois par seconde (40 kHz) demande une gestion rigoureuse des signaux et de l’énergie. L’enjeu de cette partie était de concevoir un circuit capable de délivrer une puissance importante sans risquer la surchauffe ou le court-circuit.

A. Le “Muscle” du système : Le Driver L298N Le signal de commande provenant de notre microcontrôleur (l’Arduino) fonctionne en 5V avec un courant très faible. Il est incapable d’alimenter directement notre réseau de 72 capteurs. Nous avons donc intégré un driver de puissance L298N (un pont en H).
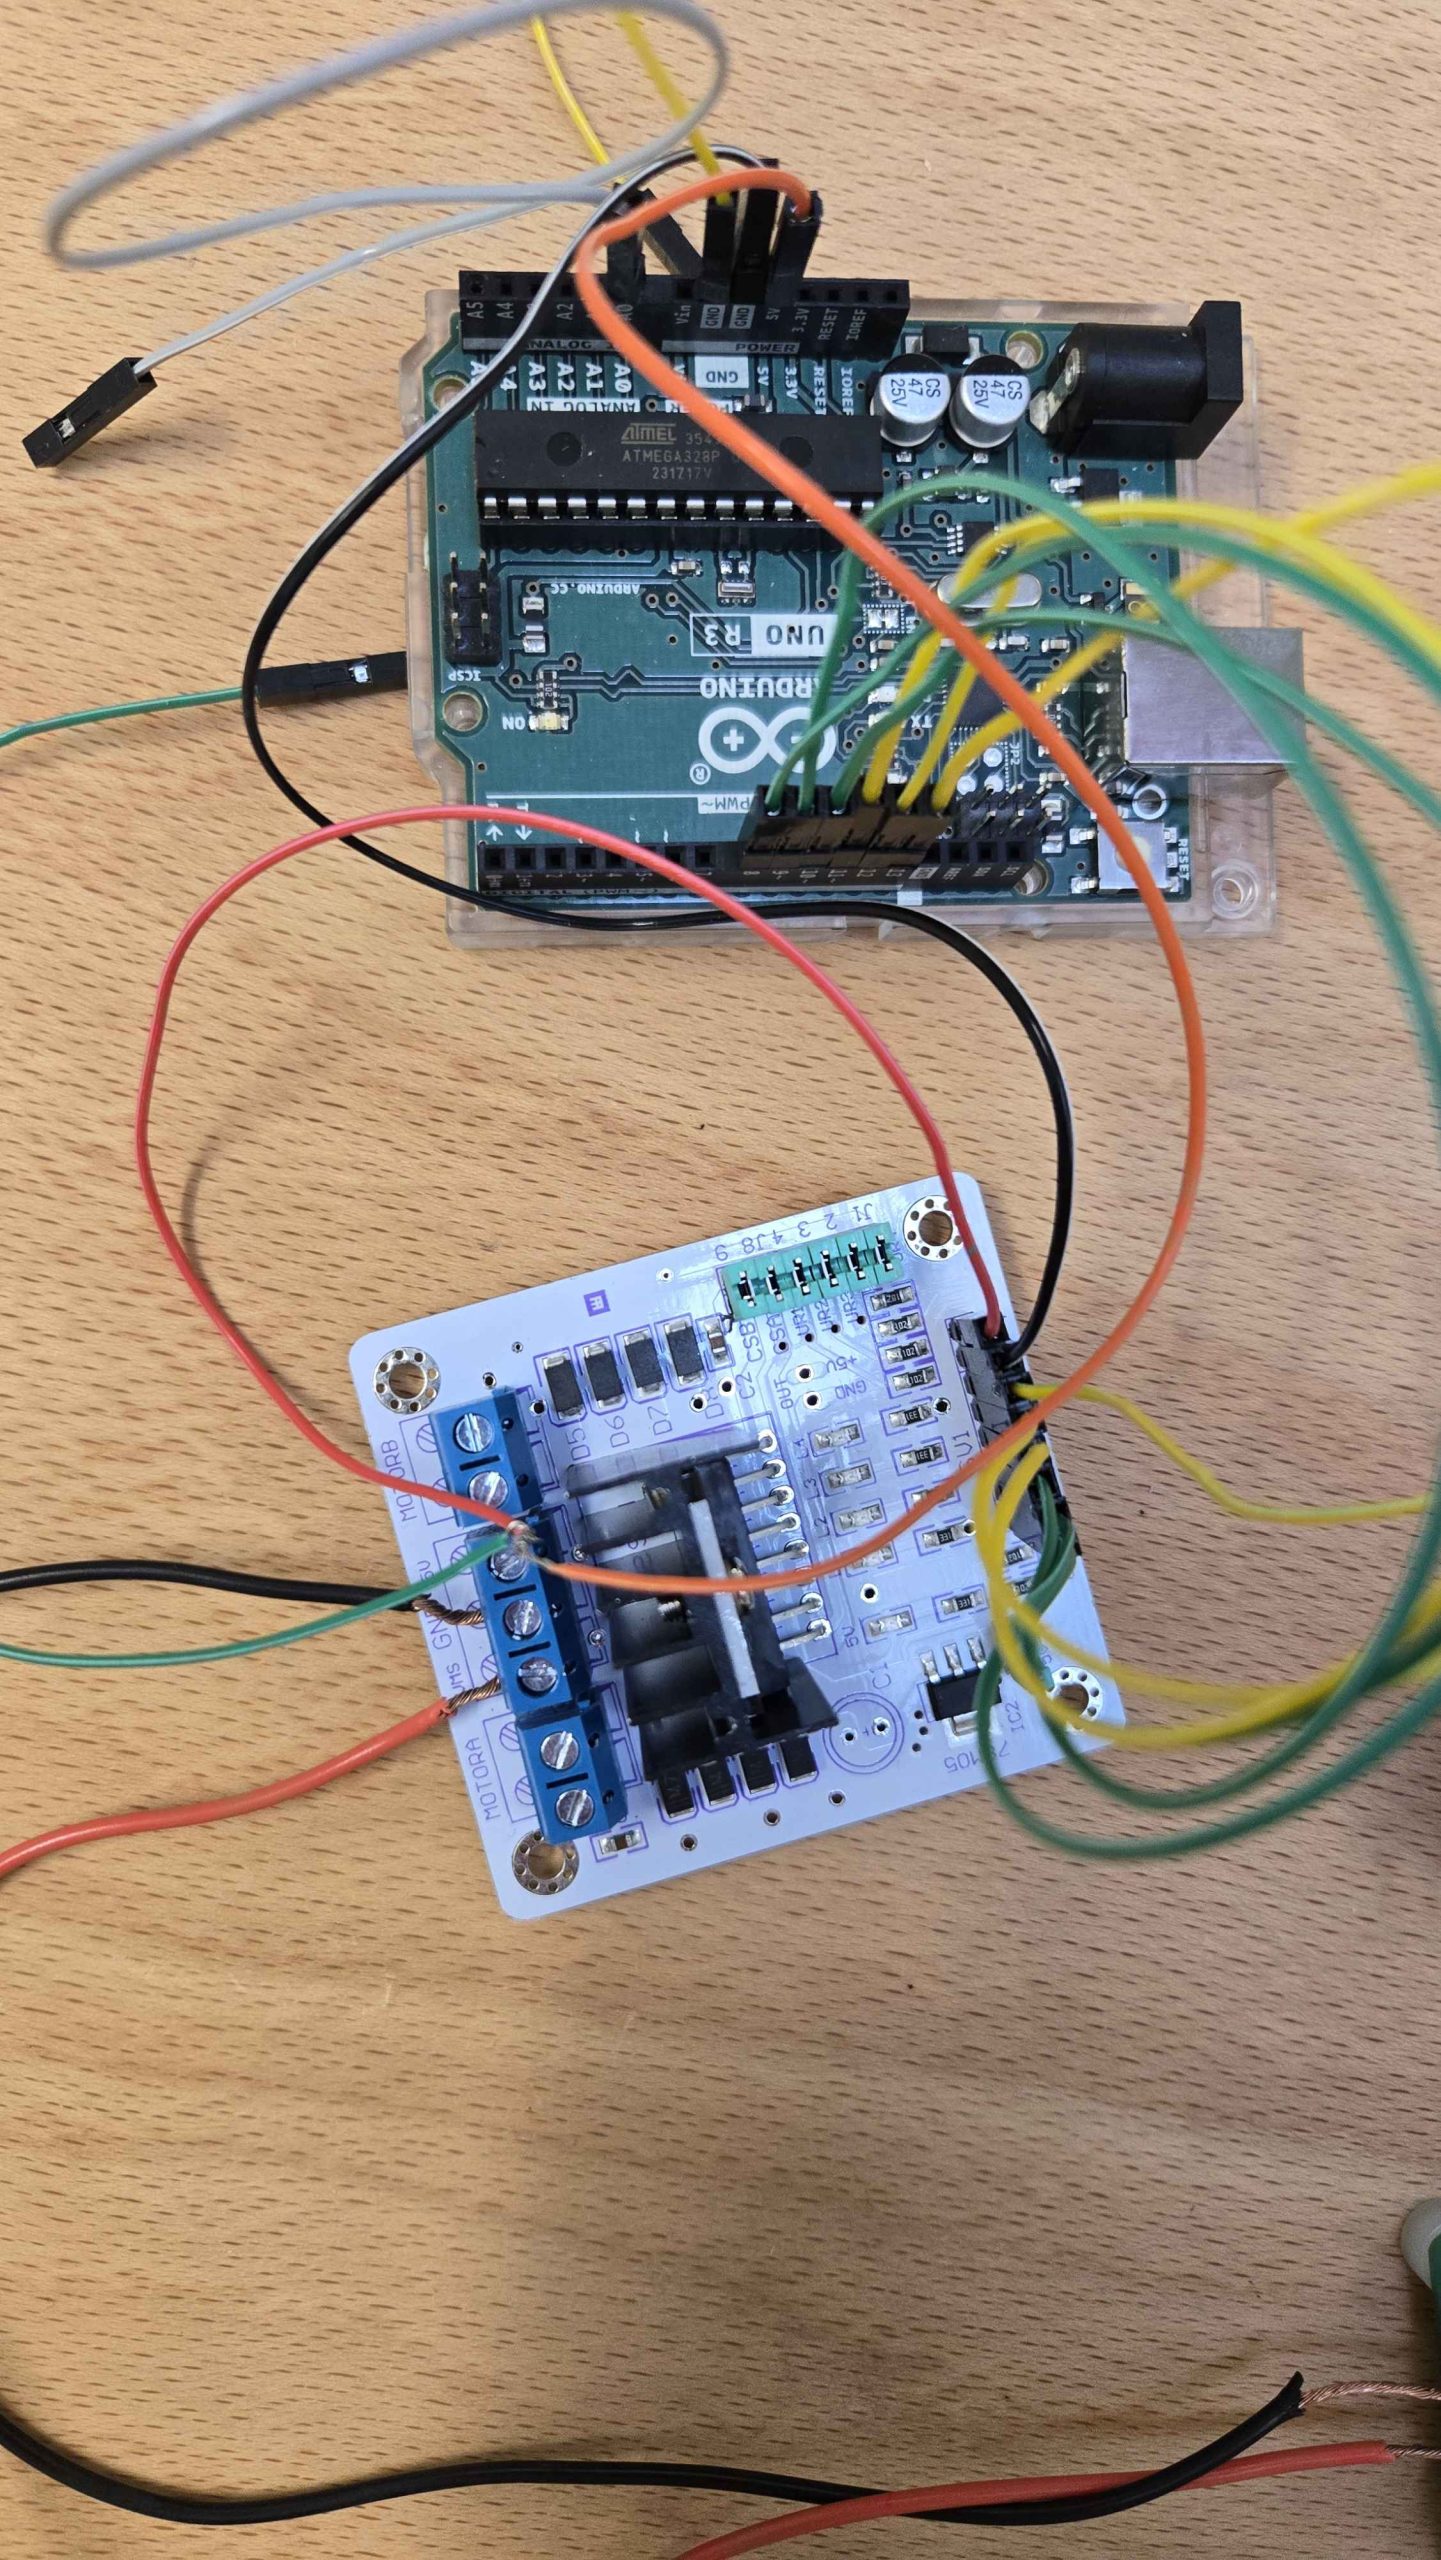
  • Amplification : Son rôle est d’agir comme un relais ultra-rapide. Il lit le signal de commande de l’Arduino et le reproduit en utilisant la puissance de notre alimentation principale (12V) pour l’envoyer aux dômes.
  • Dissipation thermique : Alimenter autant de transducteurs génère de la chaleur. Le dissipateur thermique en aluminium (le bloc à ailettes) présent sur le L298N est crucial pour évacuer cette chaleur et maintenir le composant dans sa plage de fonctionnement optimale.

B. Sécurité et gestion de l’énergie : Le Régulateur de tension Pour garantir la stabilité du système et protéger notre matériel, nous ne pouvions pas brancher l’alimentation “à l’aveugle”. Nous avons intercalé un convertisseur de tension abaisseur (aussi appelé Buck Converter).
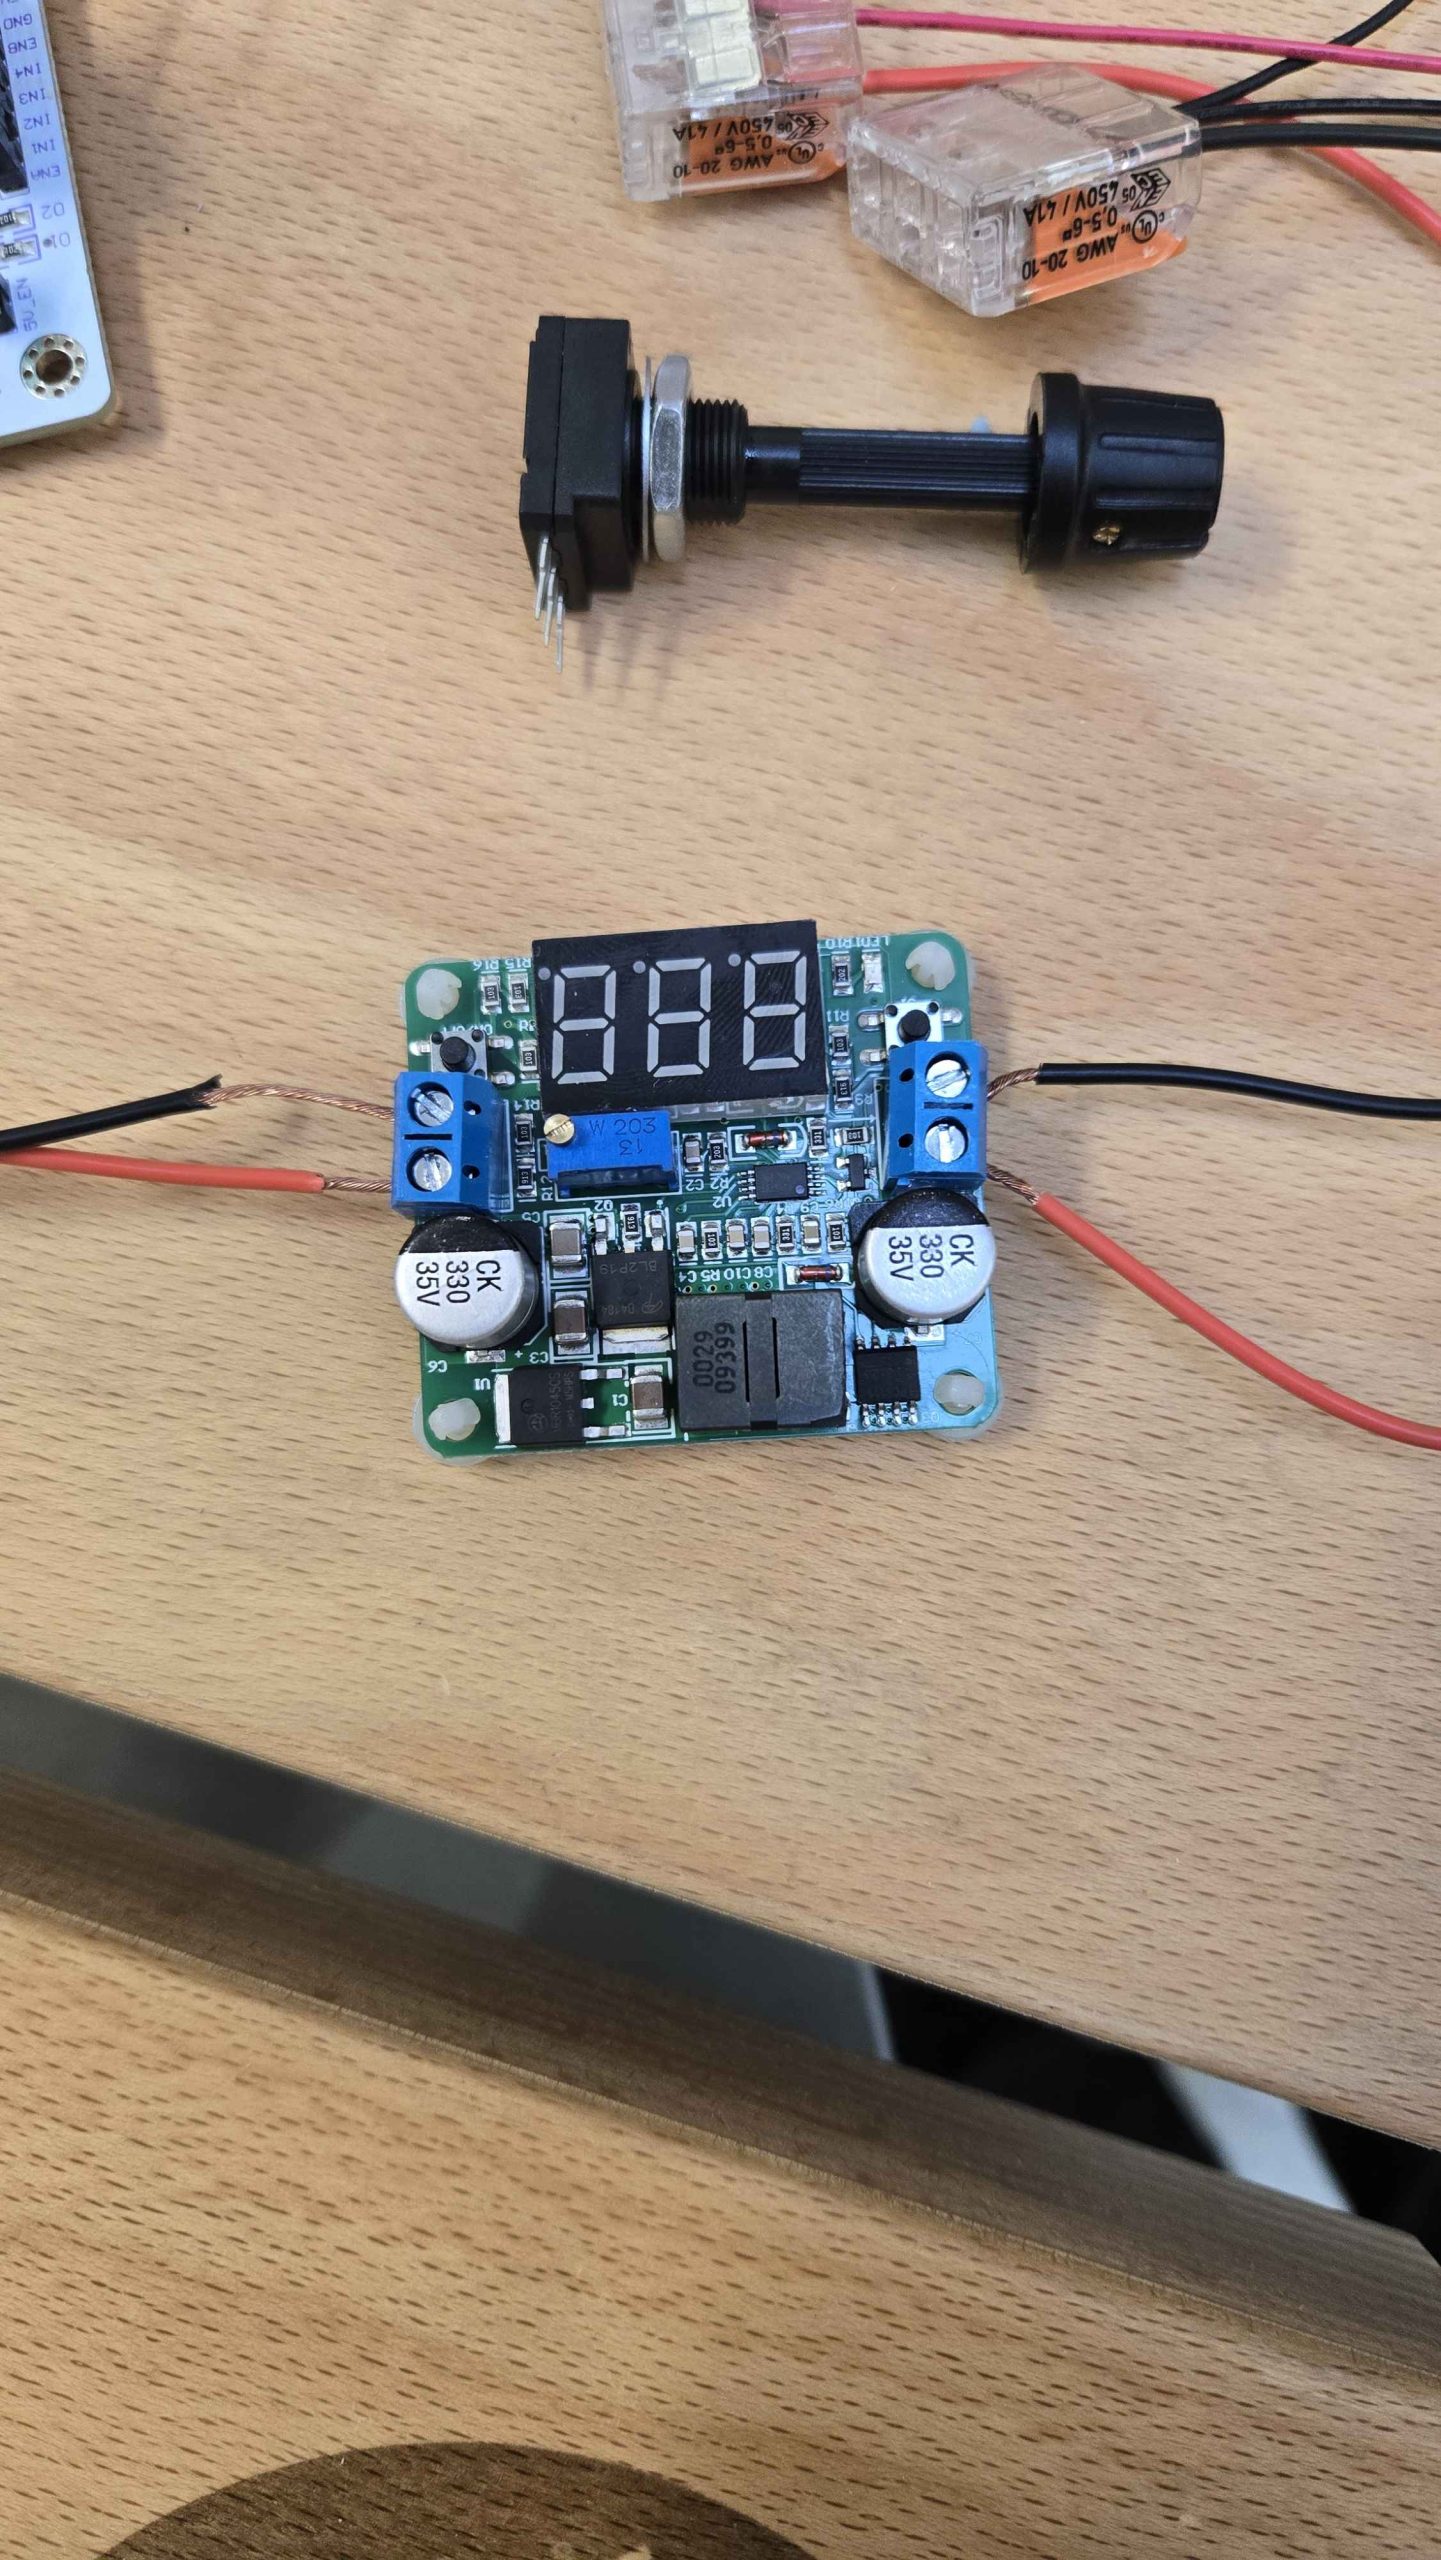
  • Stabilisation : Ce module lisse et stabilise la tension électrique. Grâce à sa petite vis de réglage (potentiomètre multi-tours), nous pouvons ajuster très finement la tension de sortie.
    • Surveillance en temps réel : La carte est équipée d’un afficheur LED (voltmètre) qui nous permet de lire en direct la tension envoyée dans le circuit, évitant ainsi tout risque de surtension qui pourrait détruire l’Arduino ou le driver.

🧑‍🏭 SOUDURE ET ASSEMBLAGE DES CAPTEURS SUR LES DÔMES

Si la modélisation 3D a été le défi théorique de notre projet, l’assemblage physique des dômes en a été le véritable défi manuel. Le lévitateur nécessite une puissance acoustique importante, répartie de manière parfaitement symétrique. Pour cela, nous avons dû intégrer et connecter pas moins de 72 transducteurs ultrasonores (36 par dôme).

A. L’insertion et le respect de la polarité : Chaque transducteur piézoélectrique possède deux broches (une borne positive et une borne négative). L’enjeu principal lors de l’insertion dans notre structure imprimée en 3D était de respecter scrupuleusement l’orientation de ces pôles.

  • En effet, pour que l’onde globale se forme correctement, tous les capteurs d’un même dôme doivent “pousser” l’air exactement en même temps (ils doivent être en phase).
  • Si un seul capteur était branché à l’envers, il créerait une interférence destructive locale qui affaiblirait notre piège acoustique.
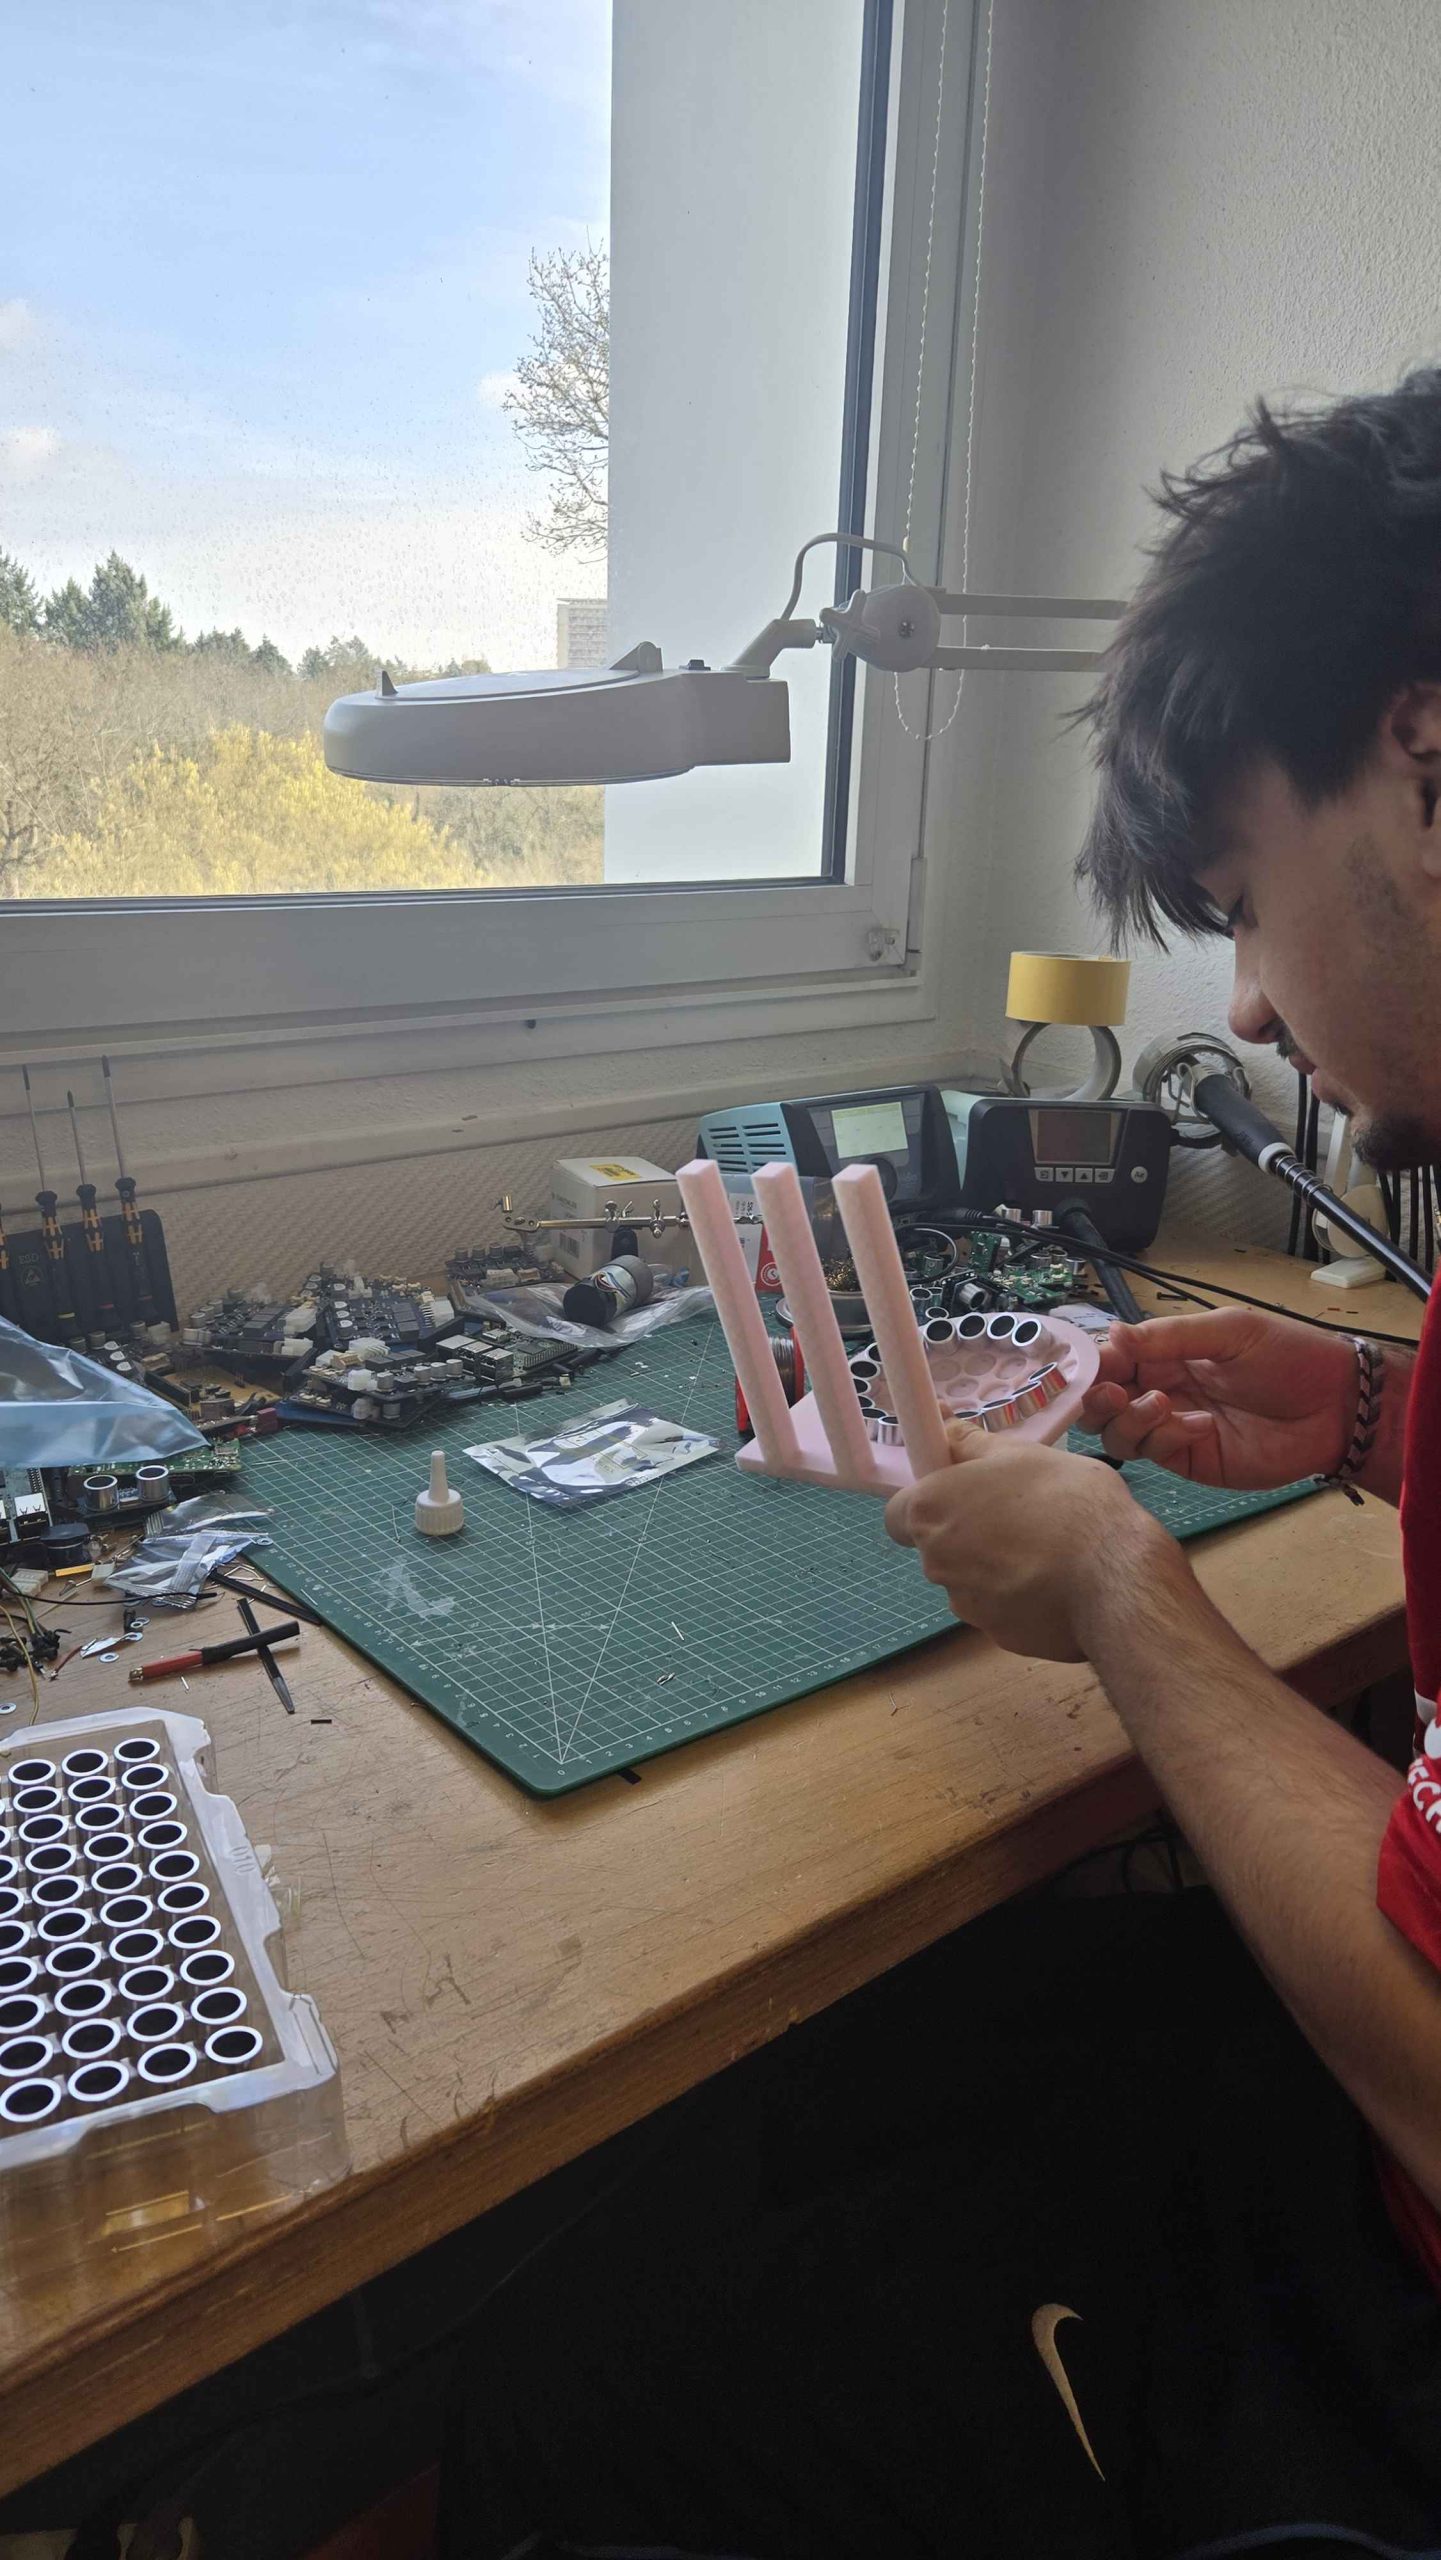
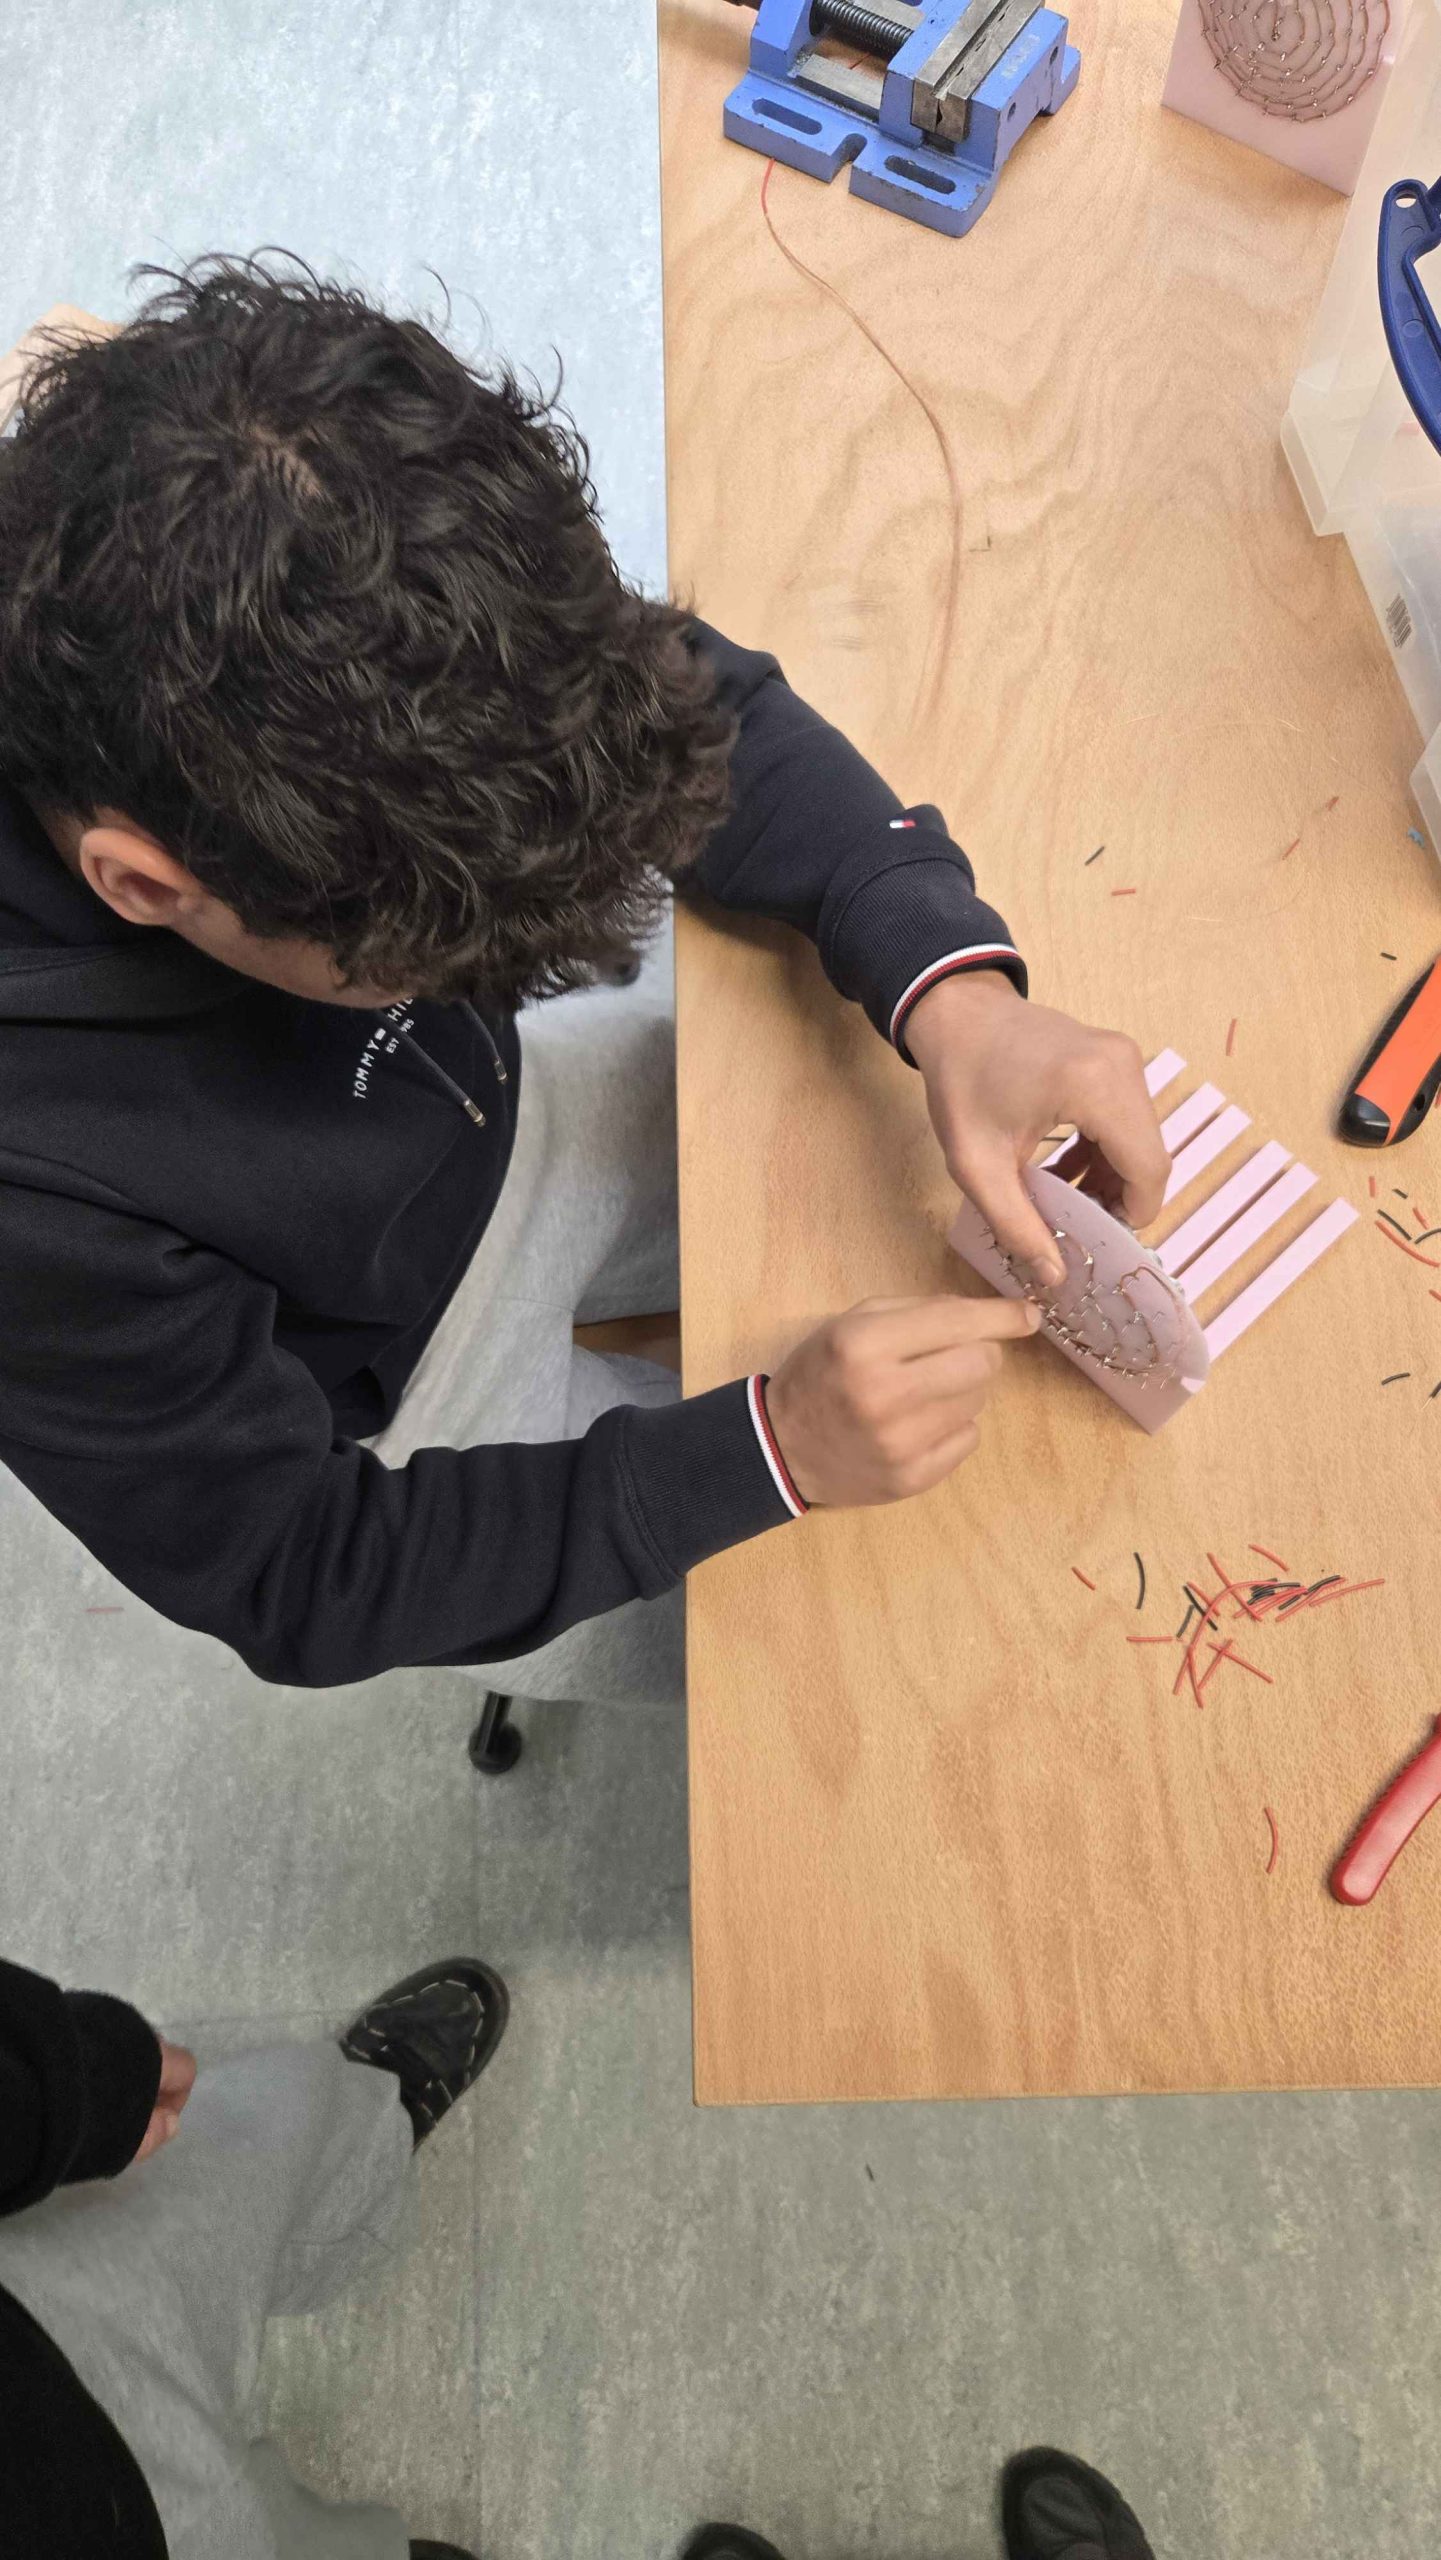
B. L’astuce du câblage en “Bus” (Fils de cuivre dénudés) C’est ici que l’ingénierie prend tout son sens. Connecter 72 capteurs avec des fils individuels aurait créé un enchevêtrement chaotique, augmentant le risque de faux contacts et rendant le diagnostic impossible. Nous avons opté pour une méthode beaucoup plus propre et efficace : le câblage en parallèle par bus continu.

  • La technique : Nous avons utilisé des fils de cuivre rigides et totalement dénudés. Ces fils parcourent l’arrière du dôme en formant des cercles concentriques.
  • Le soudage : Nous avons soudé toutes les broches positives sur un même fil de cuivre, et toutes les broches négatives sur un second fil.
  • L’avantage : Cette méthode permet d’alimenter tout le dôme avec seulement deux câbles reliés au driver de puissance, tout en assurant une distribution électrique uniforme à chaque composant.
💻 INFORMATIQUE : PROGRAMMATION ET COMMUNICTION

L’aboutissement du projet a nécessité de développer la partie logicielle pour commander l’électronique, ainsi que de mettre en place les supports de restitution demandés dans le cahier des charges.

A. Programmation du signal à 40 kHz : Pour générer une onde stationnaire fonctionnelle, les transducteurs doivent être alimentés par un signal électrique d’une fréquence exacte et stable de 40 kHz.

  • Problématique logicielle : L’utilisation des fonctions temporelles standard de l’environnement Arduino (comme delayMicroseconds()) s’est avérée inadaptée. Les légères interruptions inhérentes au fonctionnement du processeur créent de la gigue (jitter), rendant le signal asynchrone et empêchant la formation des nœuds de pression.
  • Solution matérielle : Nous avons donc configuré directement les registres internes du microcontrôleur ATmega328P (les Timers). Cette méthode permet de générer un signal carré (PWM) de manière purement matérielle. Le signal obtenu est ainsi parfaitement stable à 40 kHz, sans solliciter le processeur principal.

B. Restitution du projet : Site vitrine et Blog technique : Pour documenter notre travail et répondre aux exigences d’évaluation, la communication autour du projet a été divisée en deux supports distincts et complémentaires :

  • Le site vitrine (vitacraft.fr/levitateur) : Ce site a été conçu comme une présentation globale et vulgarisée du lévitateur. Son objectif est d’expliquer les phénomènes de physique ondulatoire (nœuds, ventres, pression de radiation acoustique) à un public externe, tout en présentant le design final de notre structure.
  • https://vitacraft.fr/levitateur
  • Le blog de projet (le présent rapport) : Support obligatoire de notre cursus, ce document fait office de journal de bord technique. Il retrace de manière chronologique et détaillée notre démarche d’ingénierie, de la modélisation sous SolidWorks jusqu’à la phase de câblage et de test des transducteurs.

C. Intégration finale La validation du code Arduino a permis de tester concrètement la chaîne de puissance (driver L298N et régulateur de tension) connectée aux dômes. La rédaction parallèle du site vitrine et de ce blog technique a permis d’assurer la traçabilité complète de ces étapes de conception.

Conclusion :

Pour conclure, ce projet a été pour nous un véritable défi technique et une expérience très enrichissante. Bien que nous n’ayons pas pu obtenir la lévitation finale à cause d’un composant qui a grillé au moment des tests, nous avons réussi à concevoir et à assembler un système complexe de A à Z.

Ce travail nous a permis de mettre en pratique nos connaissances en mécanique et en électronique, tout en découvrant les réalités du terrain : les imprévus, les essais et la persévérance nécessaire. Entre le dessin des pièces sur ordinateur, la soudure des 72 capteurs et la programmation, nous avons appris qu’être ingénieur, c’est avant tout savoir chercher des solutions et apprendre de ses erreurs.

Nous sommes fiers du chemin parcouru et de notre maquette finale, qui représente bien tous les efforts fournis par l’équipe durant ce semestre. Nous tenons à remercier sincèrement notre encadrant, M. Sébastien Lagrange, pour ses conseils et son soutien tout au long de cette aventure.

Ce contenu a été publié dans la catégorie 2025/2026 par Kentin ROISNE, Charlie NUGON et Lubin RICHARD–BRIALY.
WallRider : Le véhicule qui défie la gravité

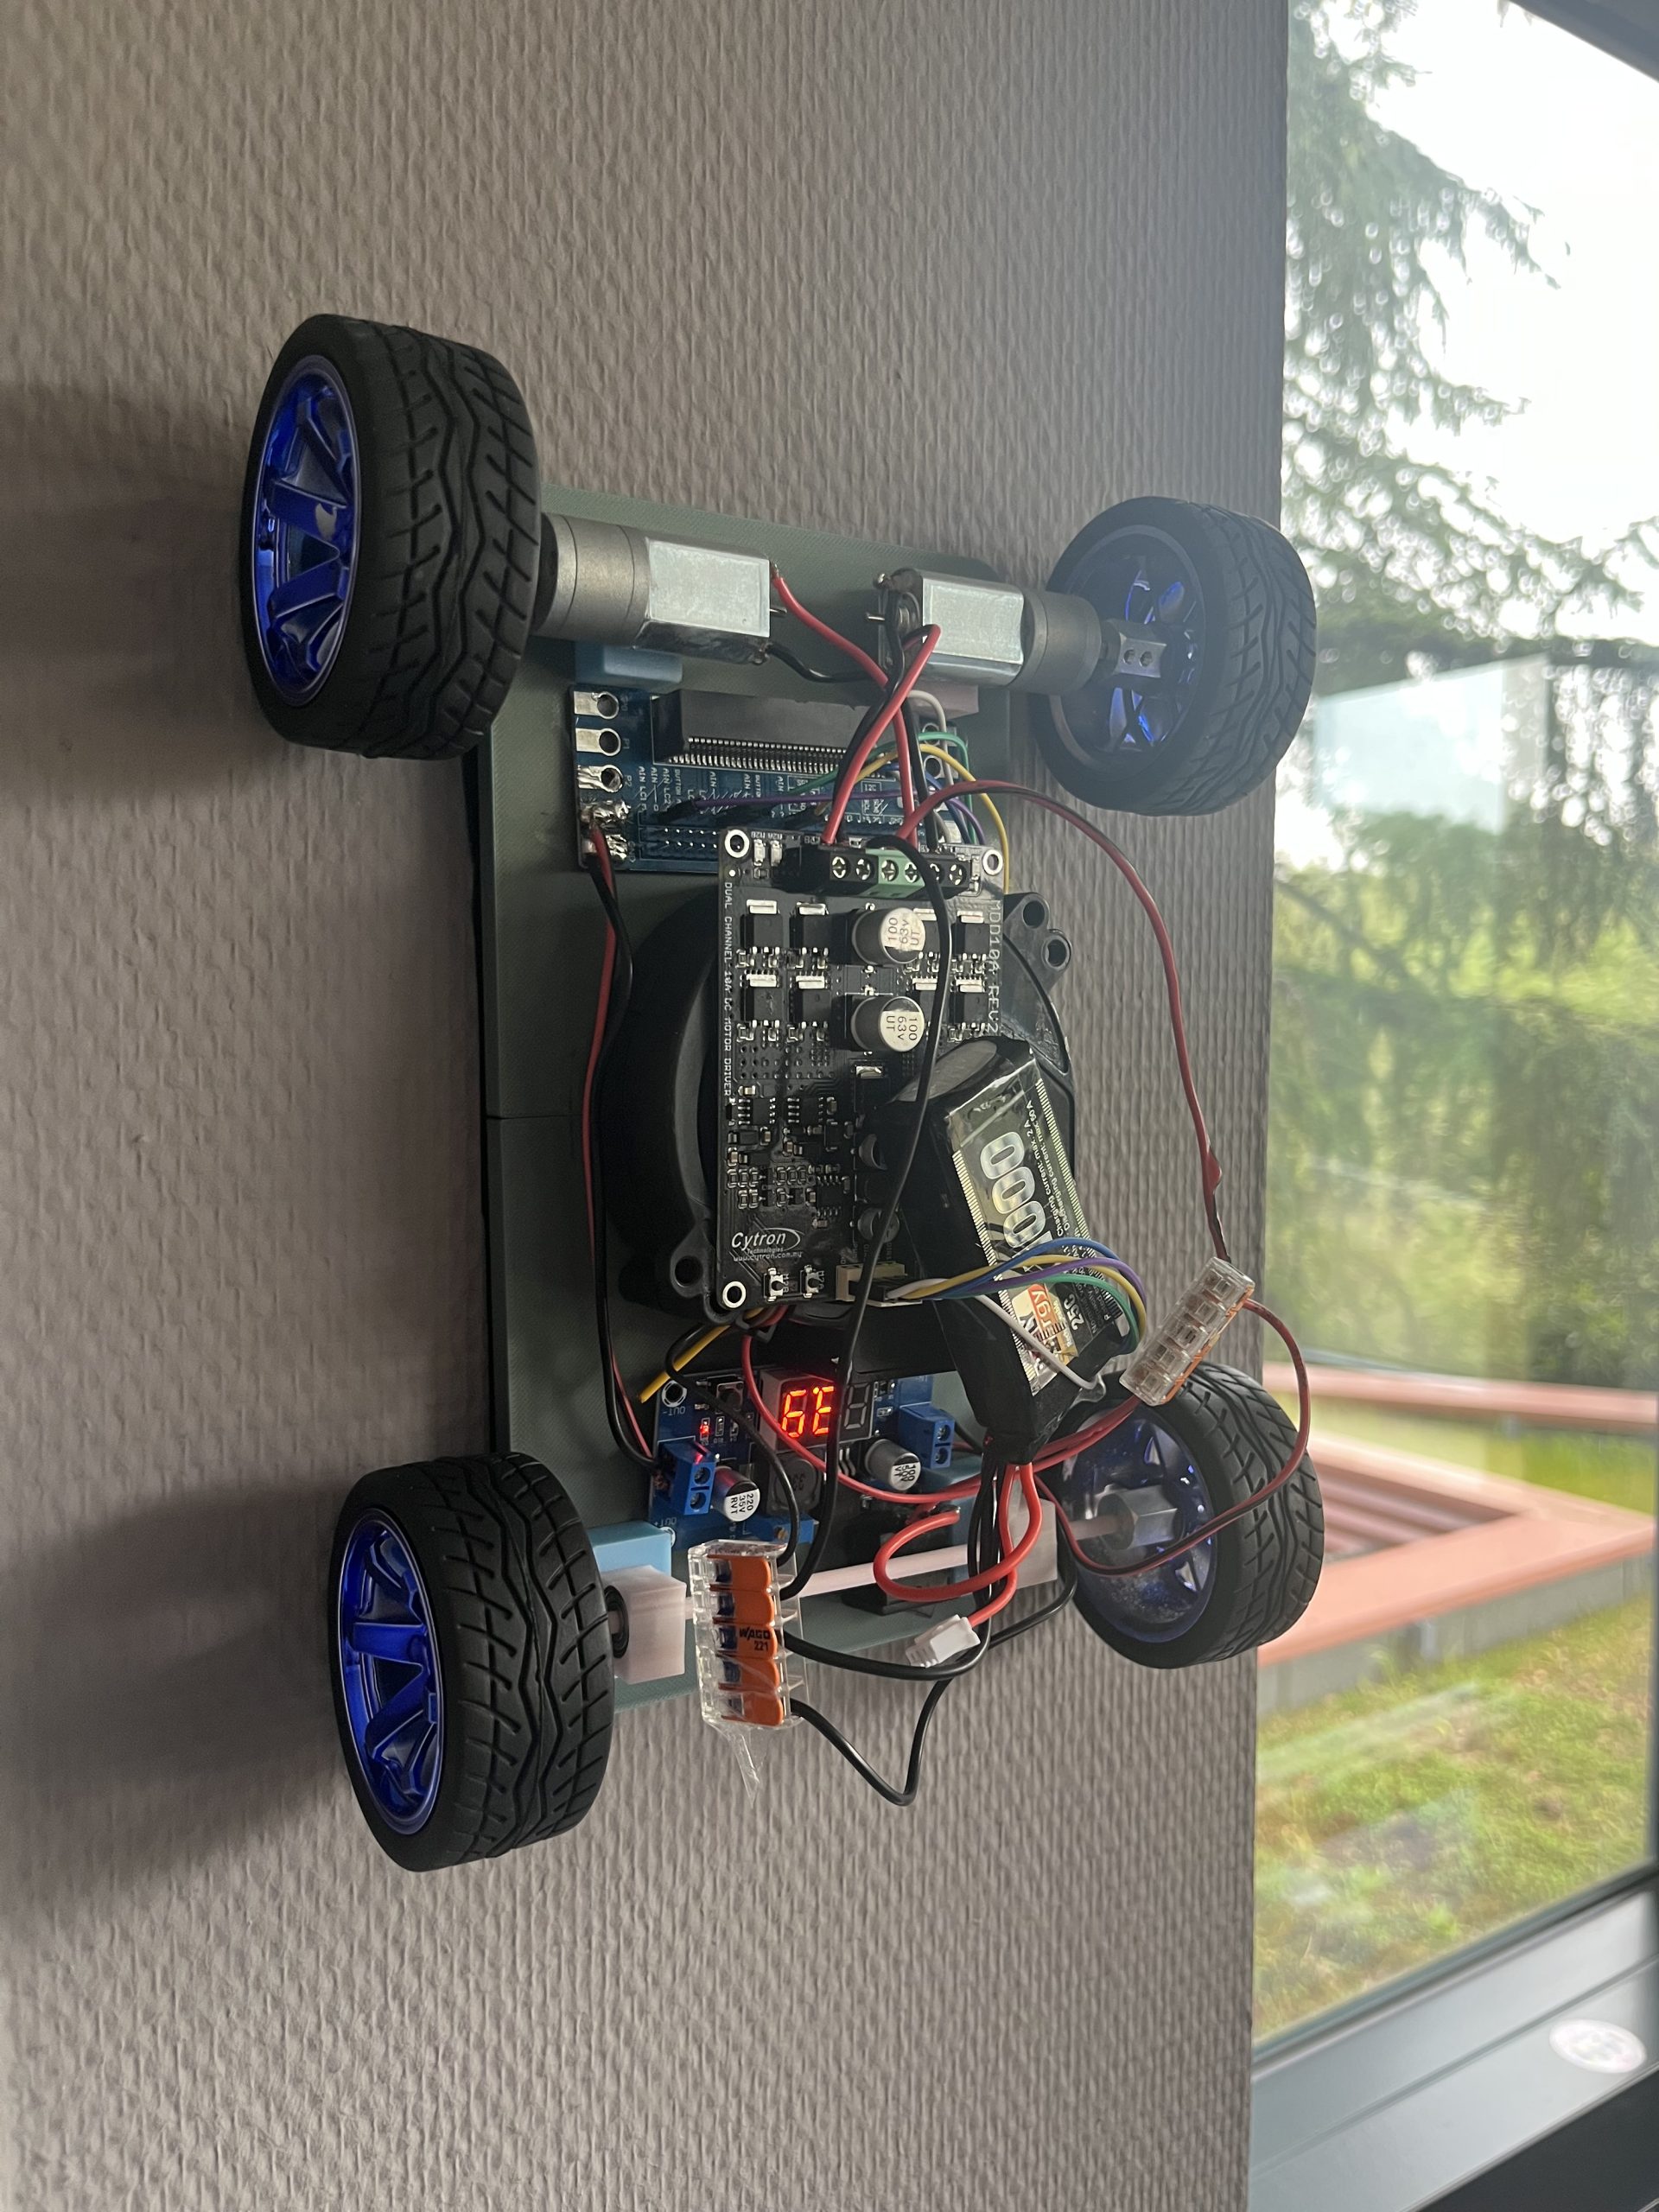
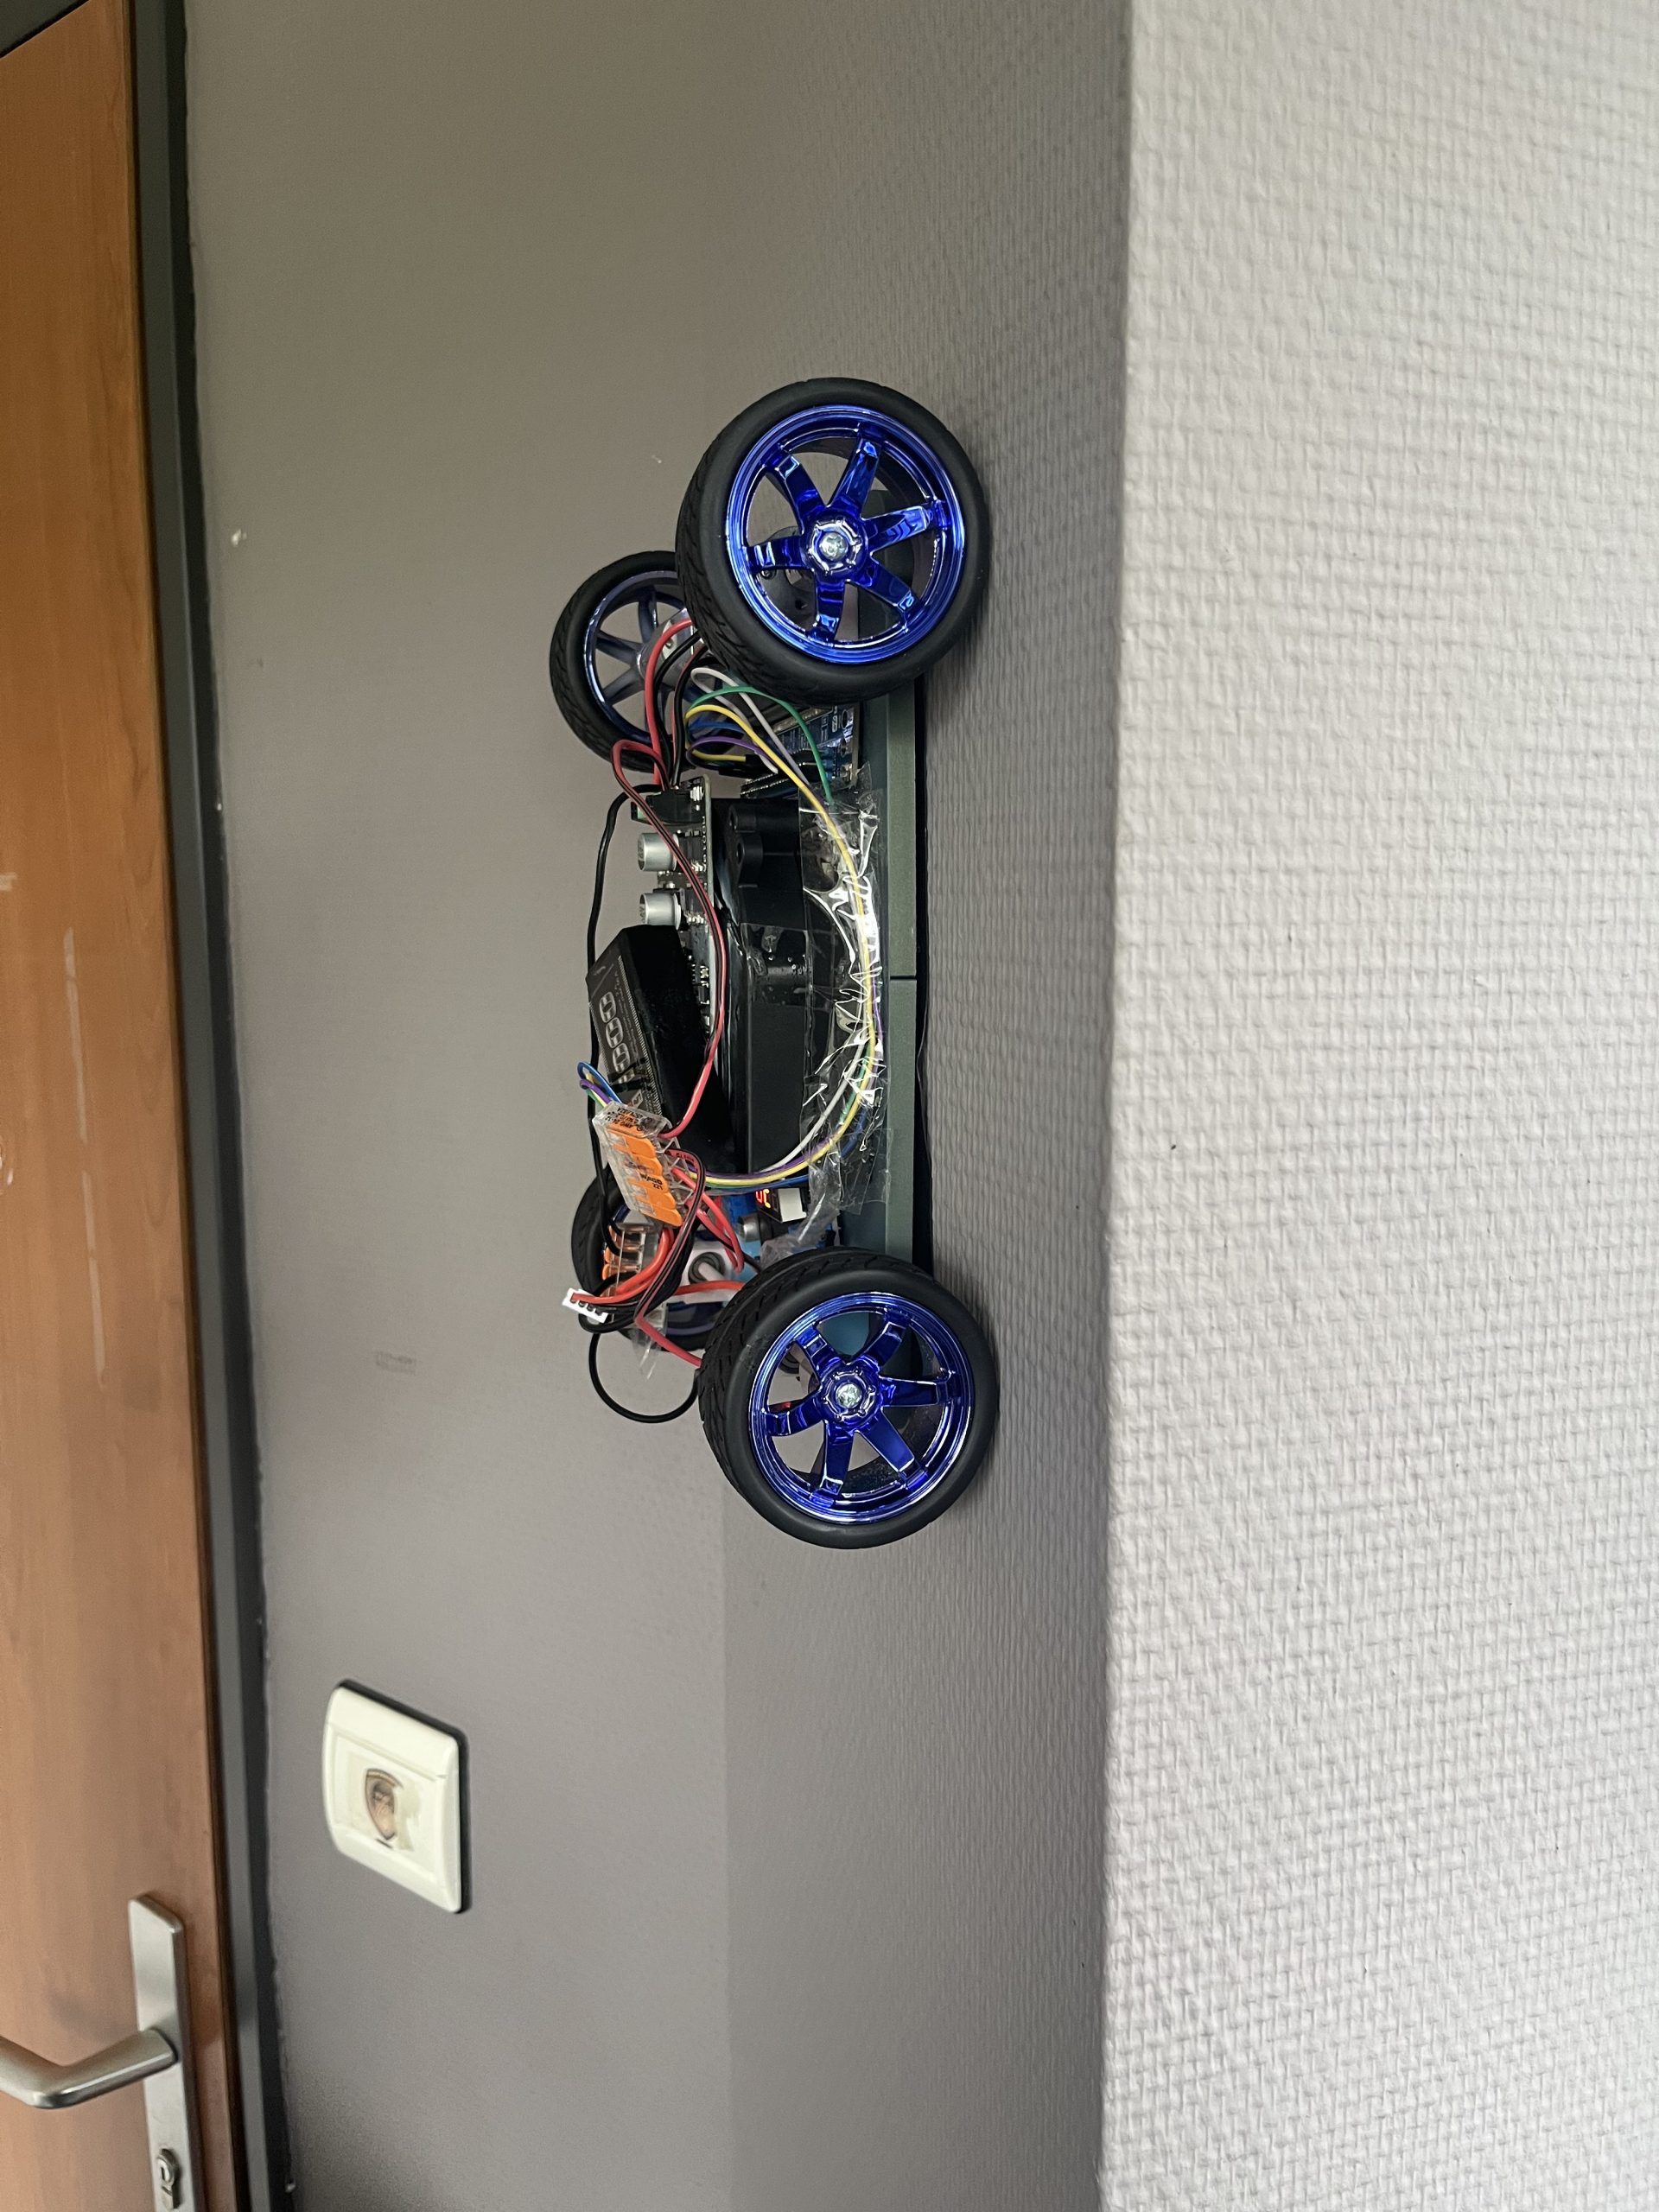
On ne va pas se mentir : qui n’a jamais rêvé de voir une voiture télécommandée grimper au plafond comme dans un film de science-fiction ? C’est le défi qu’on s’est lancé pour notre projet de deuxième année à Polytech Angers. On vous présente le WallRider, un robot capable de défier la gravité en roulant sur des parois verticales.
Pour fabriquer un WallRider voici les composants nécessaire:
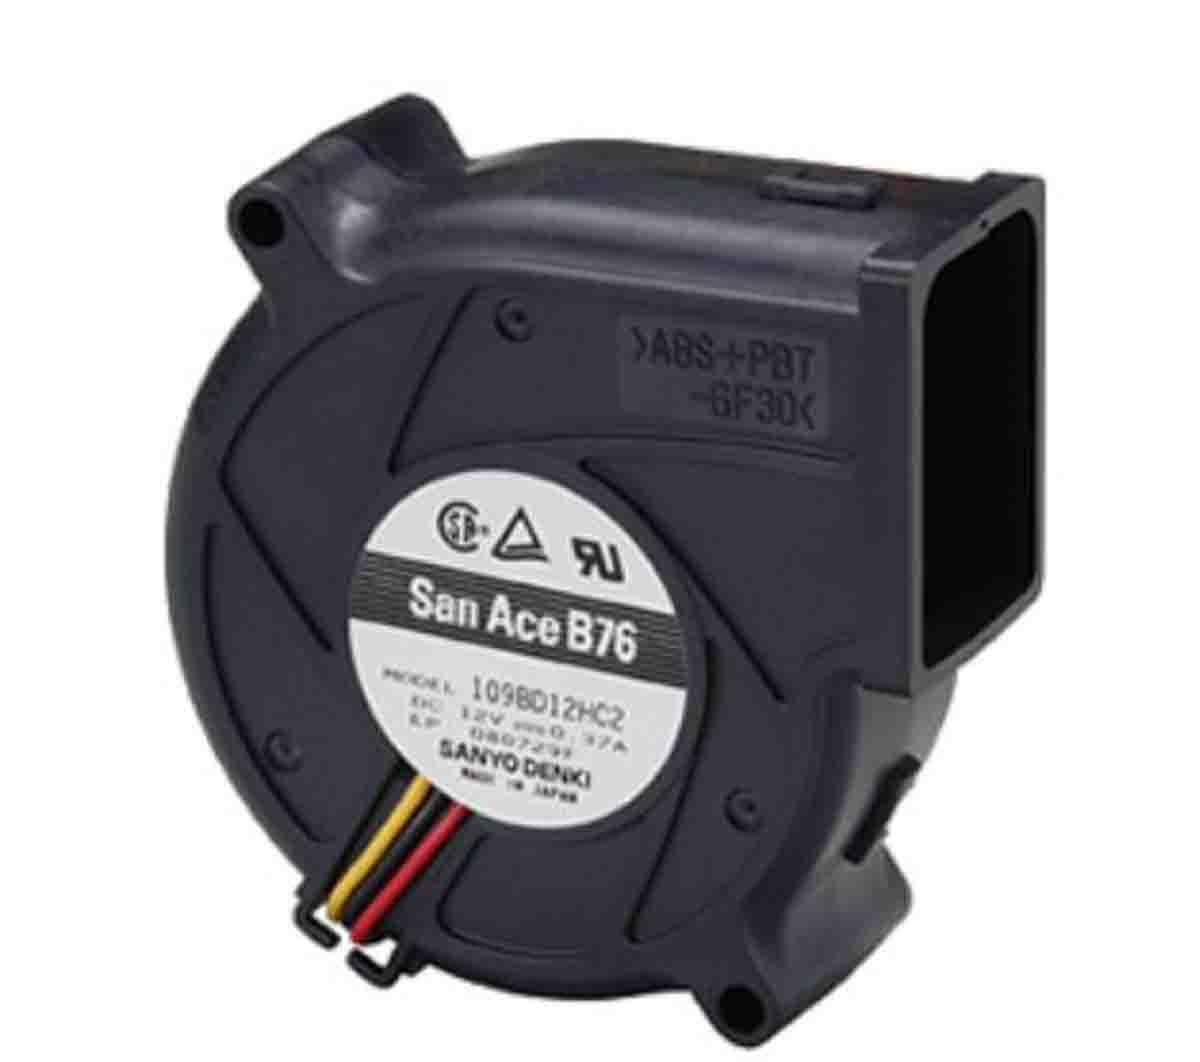
– Un ventilateur puissant : C’est lui qui crée l’aspiration pour “coller” au mur.
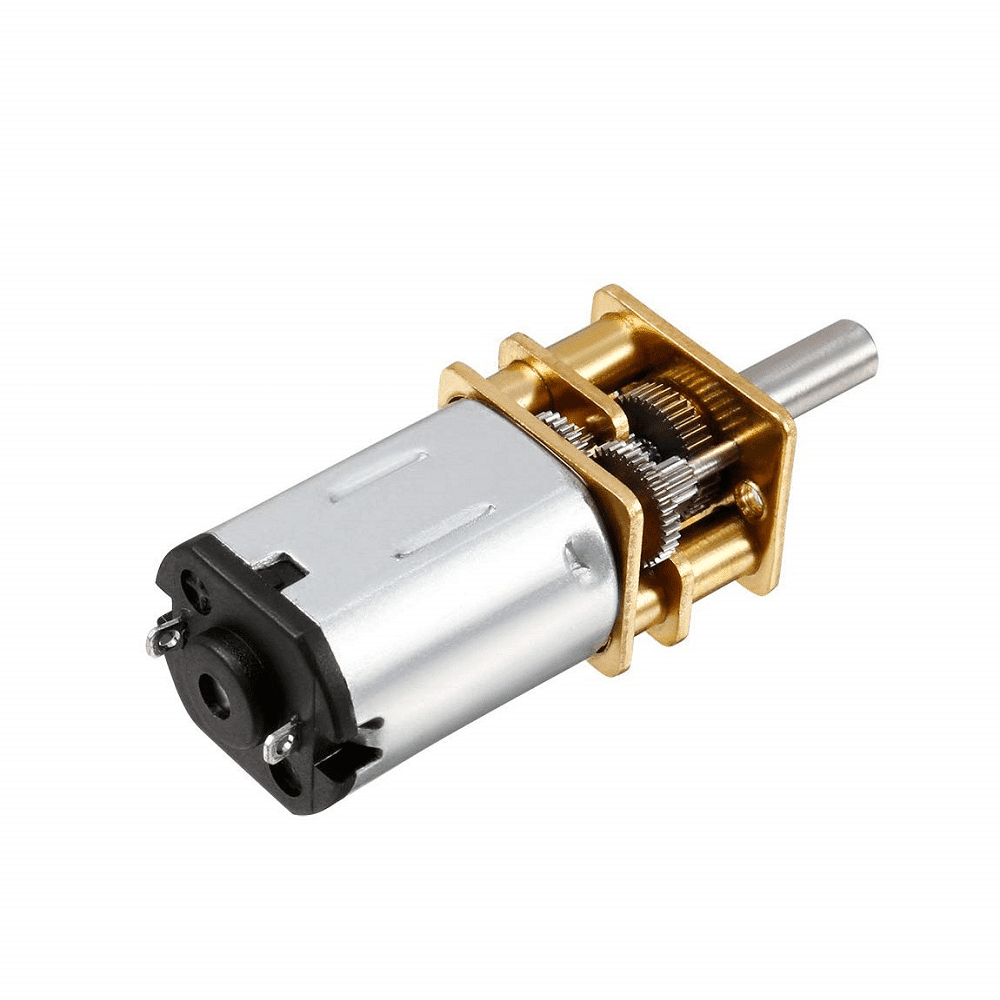
– Deux moteurs DC : Pour faire avancer et reculer la voiture.
– Une carte micro:bit : Le cerveau qui reçoit nos ordres.
– Un smartphone : Notre télécommande sans fil.
– Un convertisseur de tension (Step-down) : Pour ne pas griller l’électronique avec
la batterie
– Une jupe flexible : Indispensable pour garder l’air sous la voiture.
– Un châssis imprimé en 3D : Pour que tout soit léger et sur mesure.

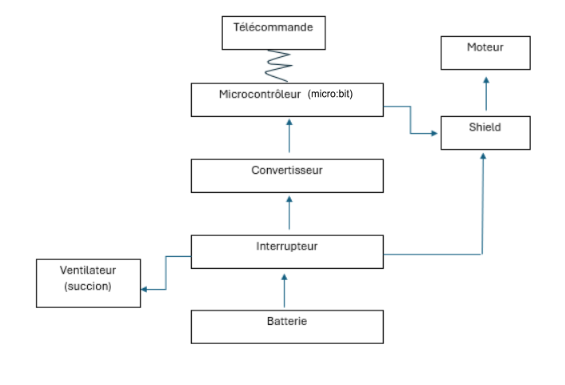
Pour visualiser plus en détail comment il fonctionne, voici une représentation technique simplifiée de l’agencement des composants :

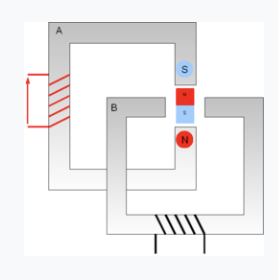
Le principe est de diviser l’énergie de la batterie en trois chemins dès la sortie de l’interrupteur. Le ventilateur est alimenté en direct pour garder une aspiration maximale, tandis que le shield moteur reçoit la puissance nécessaire pour faire bouger le robot. Pour le “cerveau” du projet, on utilise un convertisseur qui baisse la tension afin d’alimenter la carte micro:bit en toute sécurité. C’est elle qui réceptionne nos ordres par Bluetooth et qui indique au shield comment piloter les moteurs de traction. Ce montage nous a permis de bien séparer la gestion de l’adhérence au mur de celle du pilotage

Le secret, c’est la dépression. Imaginez une ventouse géante, mais qui peut rouler. Le ventilateur aspire l’air sous le châssis ce qui créer un vide partiel. La pression de l’air ambiant devient alors plus forte et vient plaquer le robot contre le mur.
C’est là que la physique intervient avec une règle d’or :

ΔP×Sm×g\Delta P \times S \ge m \times g

Pour faire simple : la force d’aspiration (ΔP×S) doit être supérieur que le poids du robot (m×g). Si il est trop lourd ou si l’air s’échappe, c’est la chute assurée!

  1. Le choix des pièces:
    On a commencé par chercher toutes les pièces afin de réaliser le WallRider. Pour que celui-ci puisse rester accroché au mur, nous avons dû choisir des pièces légères mais puissantes. Par exemple, pour notre voiture d’environ 600 g, chaque moteur de roue devait fournir un couple d’au moins 1 200 g.cm, et le ventilateur devait atteindre une pression statique de 1 200 Pa. Chacune d’entre elles devait être compatible avec les autres, ce qui nous a demandé un long travail de recherche
  2. Le design et l’impression 3D:
    On a ensuite modélisé la base de la voiture sur ordinateur via la CAO. C’est durant cette étape qu’on a dimensionné le châssis en plastique (environ 100 g) pour qu’il puisse accueillir tous les composants présentés plus tôt. Direction ensuite l’imprimante 3D pour fabriquer tout ça ! C’est une phase super satisfaisante où l’on voit ses dessins devenir réels.
  3. Le câblage et la programmation:
    Ensuite la partie un peu compliqué, c’est la que l’on relie tout les composants entre eux et que l’on réalise le code de la micro:bit sur MakeCode. C’est à ce moment que l’on découvre si le travail du choix des composants est un succès ou pas. On a donc codé un programme pour que la voiture réponde en temps réel aux commandes envoyées depuis un téléphone via Bluetooth.

Le passage de la théorie à la pratique nous a réservé quelques surprises auxquelles on ne s’attendait pas du tout.

La bonne nouvelle ? Le robot s’accroche parfaitement au mur. Nos calculs de dépression et la jupe souple en caoutchouc ont fonctionné à merveille : l’aspiration de notre ventilateur est si forte que la voiture est littéralement “scotché” à la paroi.

La mauvaise nouvelle ? Il ne parvient pas à avancer de façon autonome. Pour expliquer ce problème, nous avons deux hypothèses principales :

  • Un défaut matériel : il est possible que les soudures entre les moteurs et le shield aient été mal réalisées, empêchant le courant de circuler correctement en mode automatique.
  • Un problème de liaison logicielle : il y a peut-être un “faux contact” au niveau de la communication entre le code créé sur MakeCode, l’application sur le smartphone et la carte micro:bit. Si les ordres envoyés en Bluetooth sont mal interprétés, les moteurs ne reçoivent jamais l’instruction de bouger.

Un point rassurant : On a quand même noté que lorsqu’on appuie sur les boutons intégrés directement au shield , on arrive à faire tourner les roues. C’est une observation importante car elle prouve que nos moteurs sont bien alimentés et ont assez de force pour se mettre en mouvement. Cela nous confirme que le blocage est bien lié à la commande logicielle ou à la qualité des connexions plutôt qu’à un manque de puissance.

Au final, même si notre WallRider ne « ride » pas encore tout à fait, ce projet nous a permis d’apprendre énormément dans des domaines très variés. Que ce soit pour la conception 3D du châssis , l’application de calculs physiques à la réalité ou encore l’électronique et la programmation

Ces 100 heures passées sur ce projet nous auront permis de réaliser que la théorie et la pratique sont souvent deux mondes bien différents, et que les complications arrivent très vite sur ce type de robotique encore peu répandu

Nous tenons à remercier chaleureusement notre tuteur, Maxime Kachit, qui nous a accompagnés tout au long de la réalisation de ce projet, ainsi que Rémy Guyonneau pour ses précieux conseils sur la partie électronique.

En espérant que la lecture de ce blog vous aura permis de vous plonger dans notre aventure et qu’elle vous aura posé autant de questions que nous nous sommes creusé la tête pour les résoudre !

Paul Pubert, Emilien Omno, Milig Le Verre Trochu

Projet “Refroidissement sans climatisation”

Écris par Léa Buis, Gabrielle Perrier et Aya Diguer

Professeur référent Jad ASSWAD

Trop chaud en été, mais pas de système de climatisation? Pas de soucis, nous avons étudié la solution pour vous!

En raison de l’augmentation des températures et des épisodes de canicule dans le monde, la climatisation est devenue une solution largement utilisée pour rafraîchir les bâtiments. Cependant, la climatisation est un système très polluant car l’air chaud créé est rejeté à l’extérieur et donc participe également à ce réchauffement climatique.

Nous avons donc voulu répondre à une question simple mais essentielle :

-> Est-il possible de refroidir une habitation sans utiliser de climatisation ?

Dans le but de répondre à notre problématique nous avons imaginé un projet capable d’illustrer de manière réaliste ce refroidissement de maison. Pour cela nous avons conçu et fabriqué plusieurs maquettes de maisons qui limitent naturellement la chaleur grâce à différents systèmes passifs d’isolation thermique. 

Maintenant tenez vous prêts, nous allons découvrir ensemble la fabrication totale de notre projet!

1.Petite description du principe du projet

Le but de notre projet est avant tout de comparer l’efficacité de plusieurs solutions de refroidissement passif appliquées à des habitations miniatures. Pour faire notre expérimentation, nous avons alors construit trois petites maisons de 40*20*30 cm environ. Chacune dotée de propriétés thermiques différentes.

L’objectif est ensuite de soumettre ces maquettes à une source de chaleur afin d’observer laquelle limite le mieux l’augmentation de température à l’intérieur.

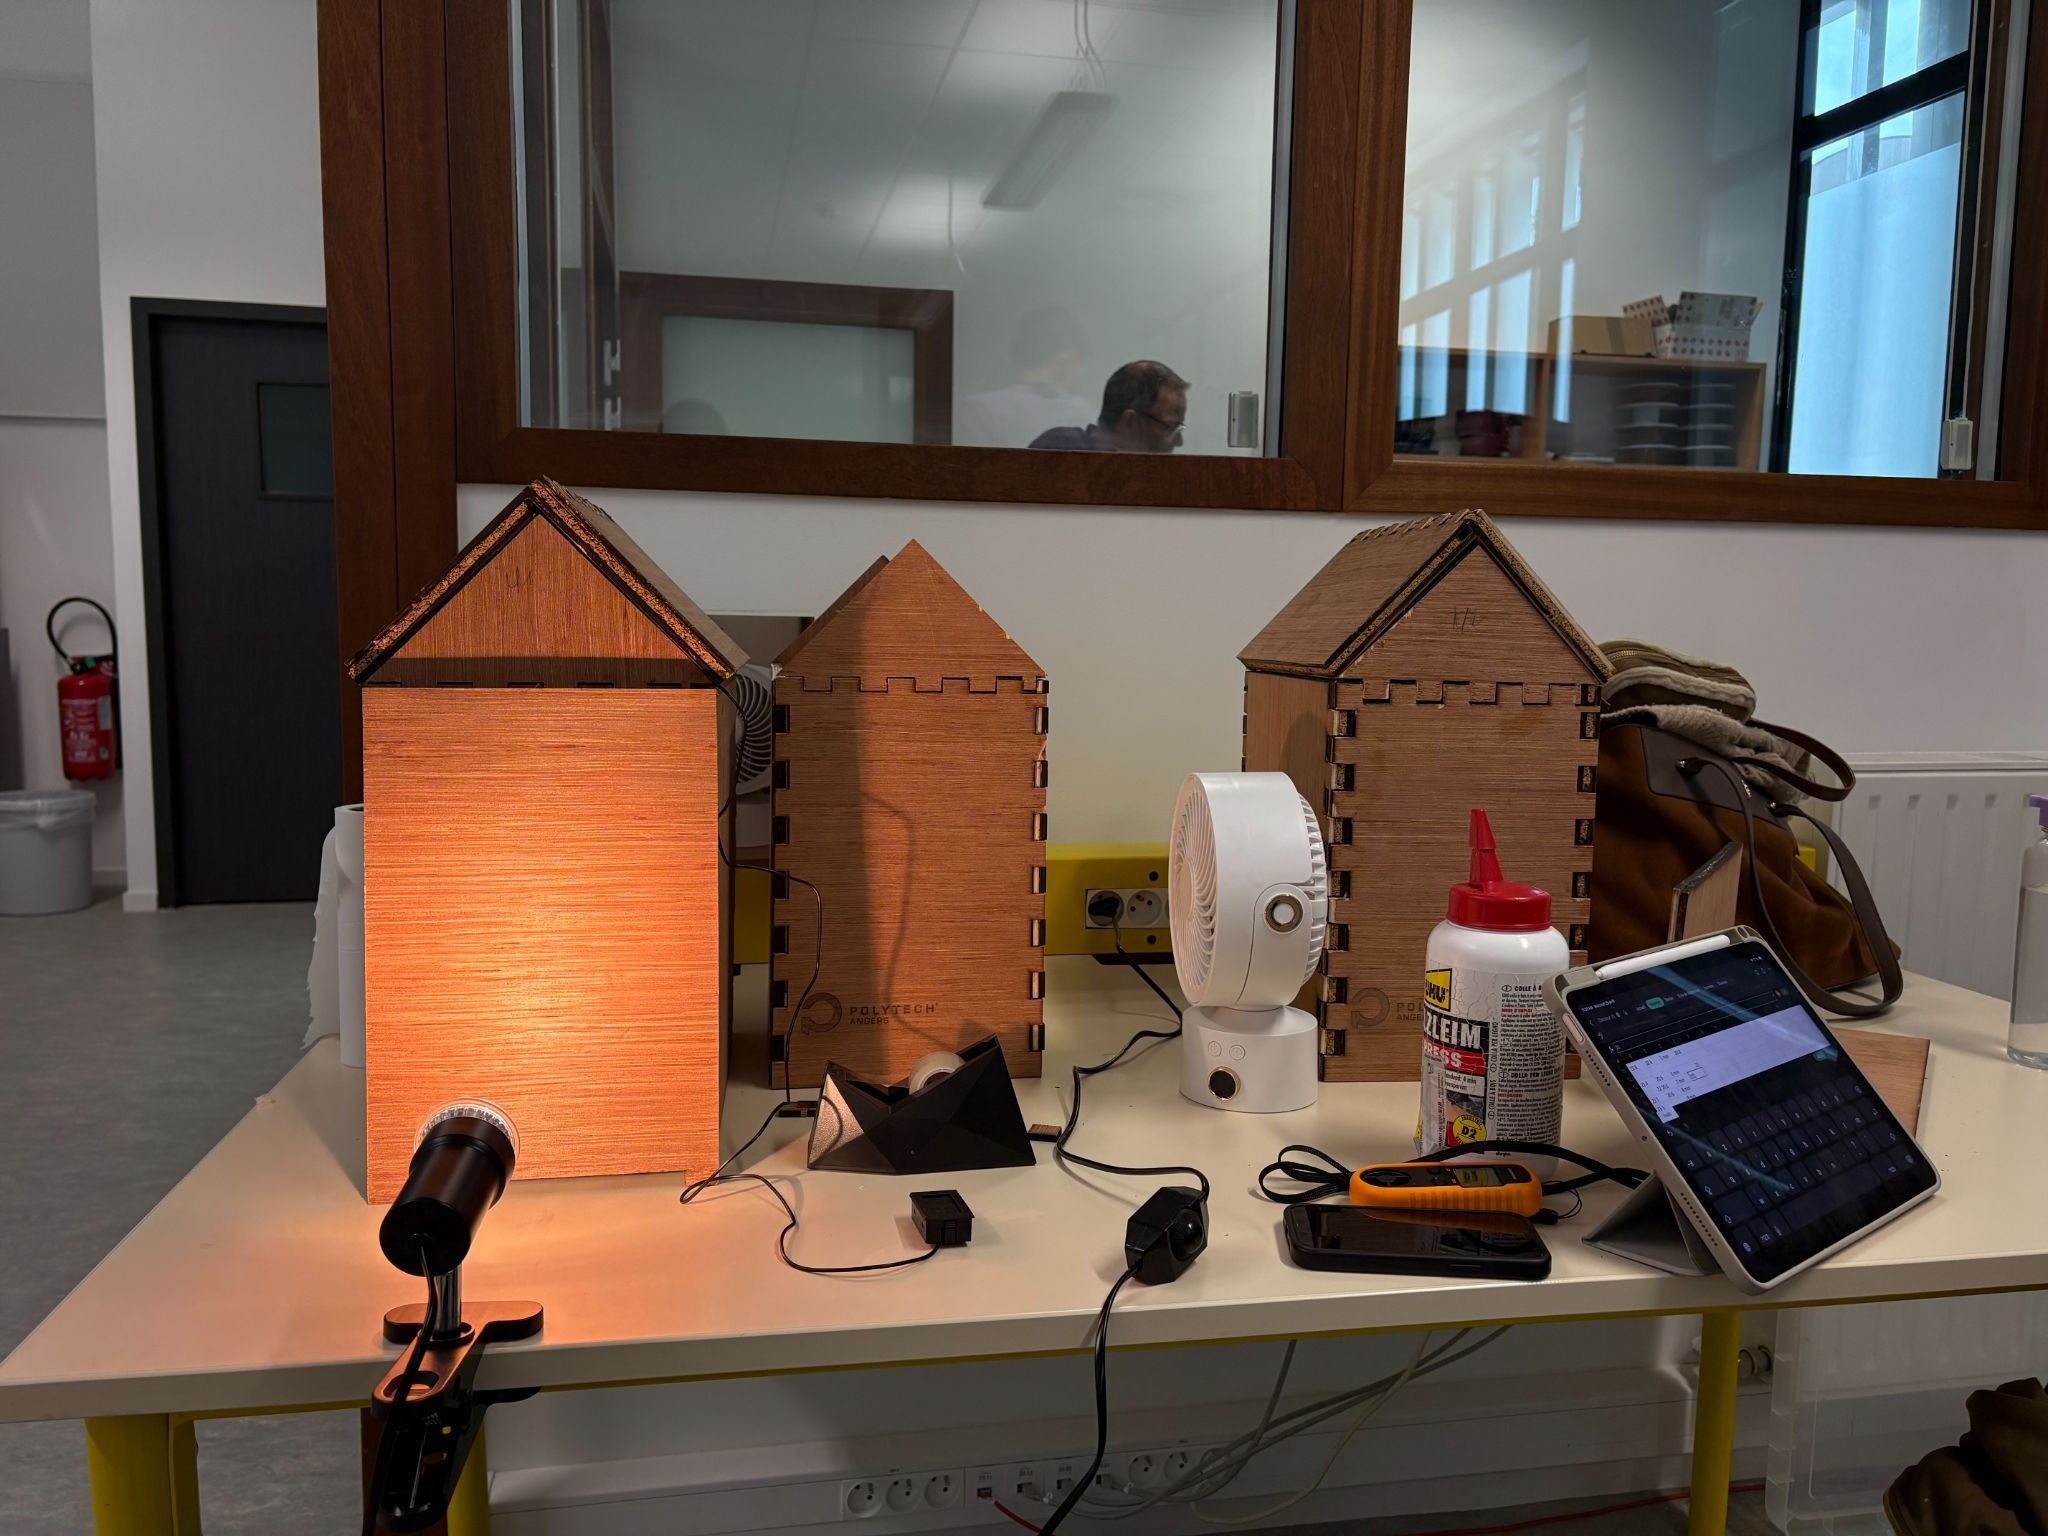
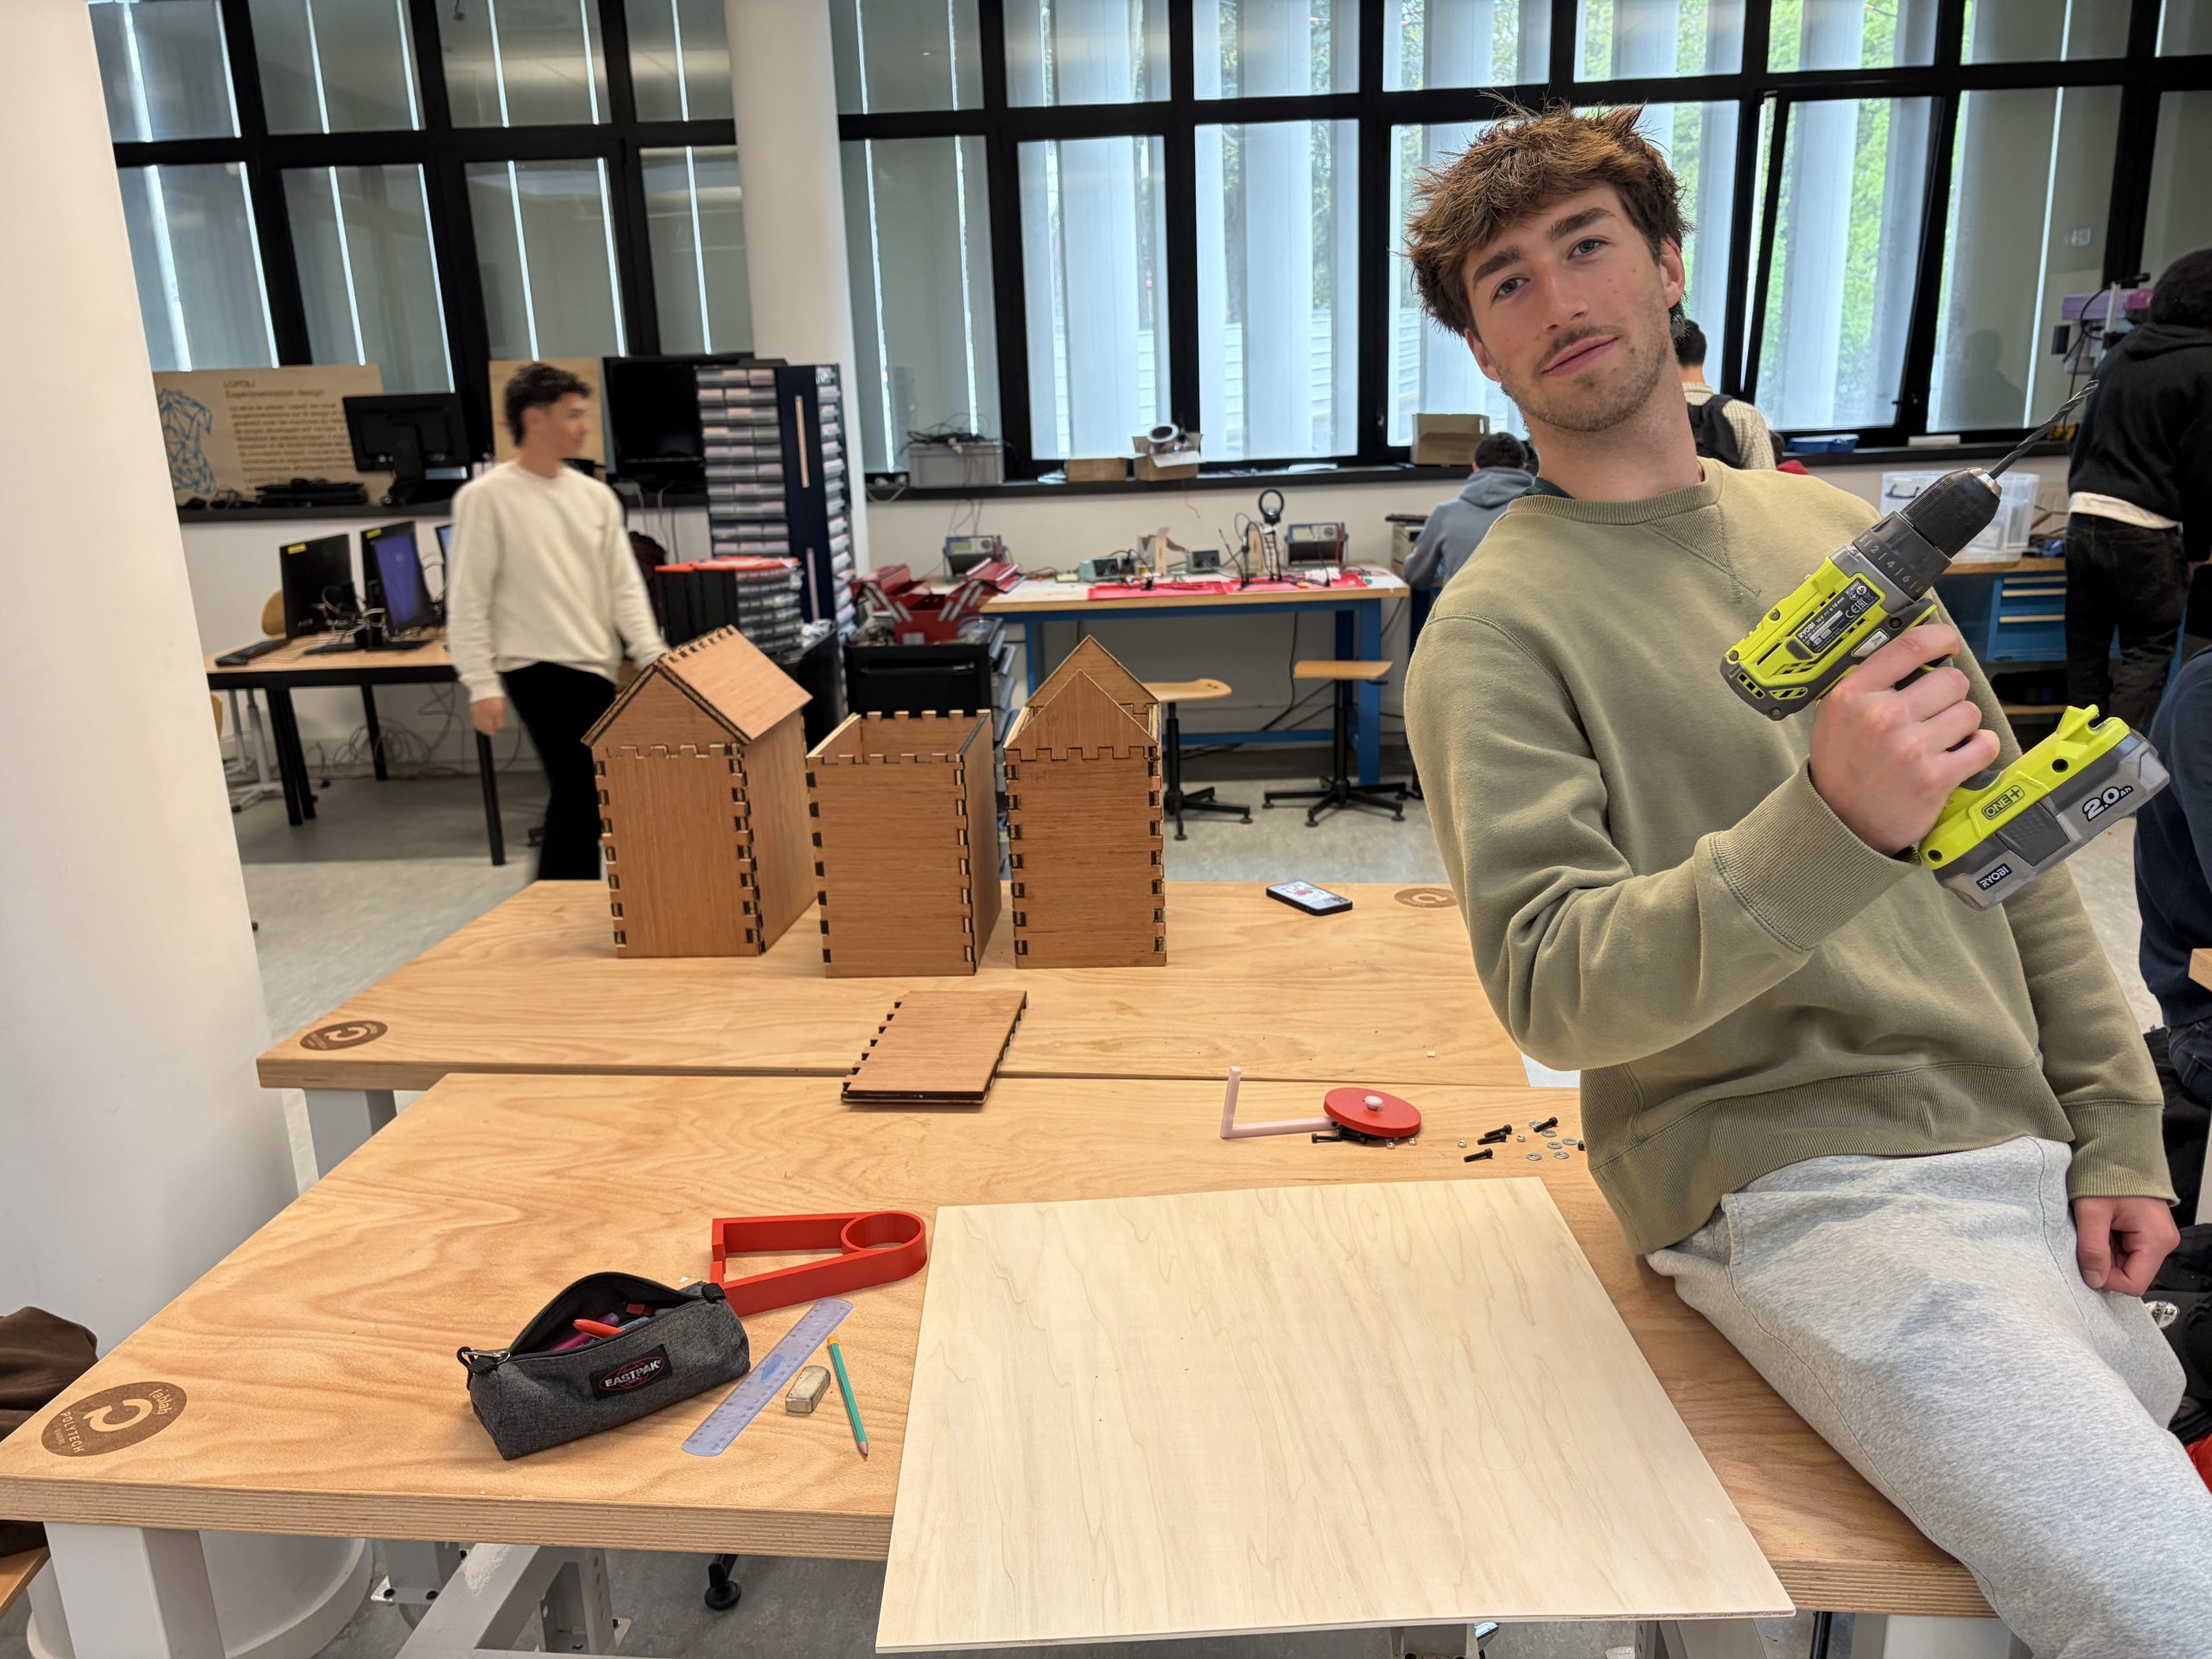
Titre: Photo de l’expérimentation finale avec le relevé de l’évolution de la température.

2. Pas une, ni 2, mais 3 différentes maisons étudiées !

a — La maison témoin

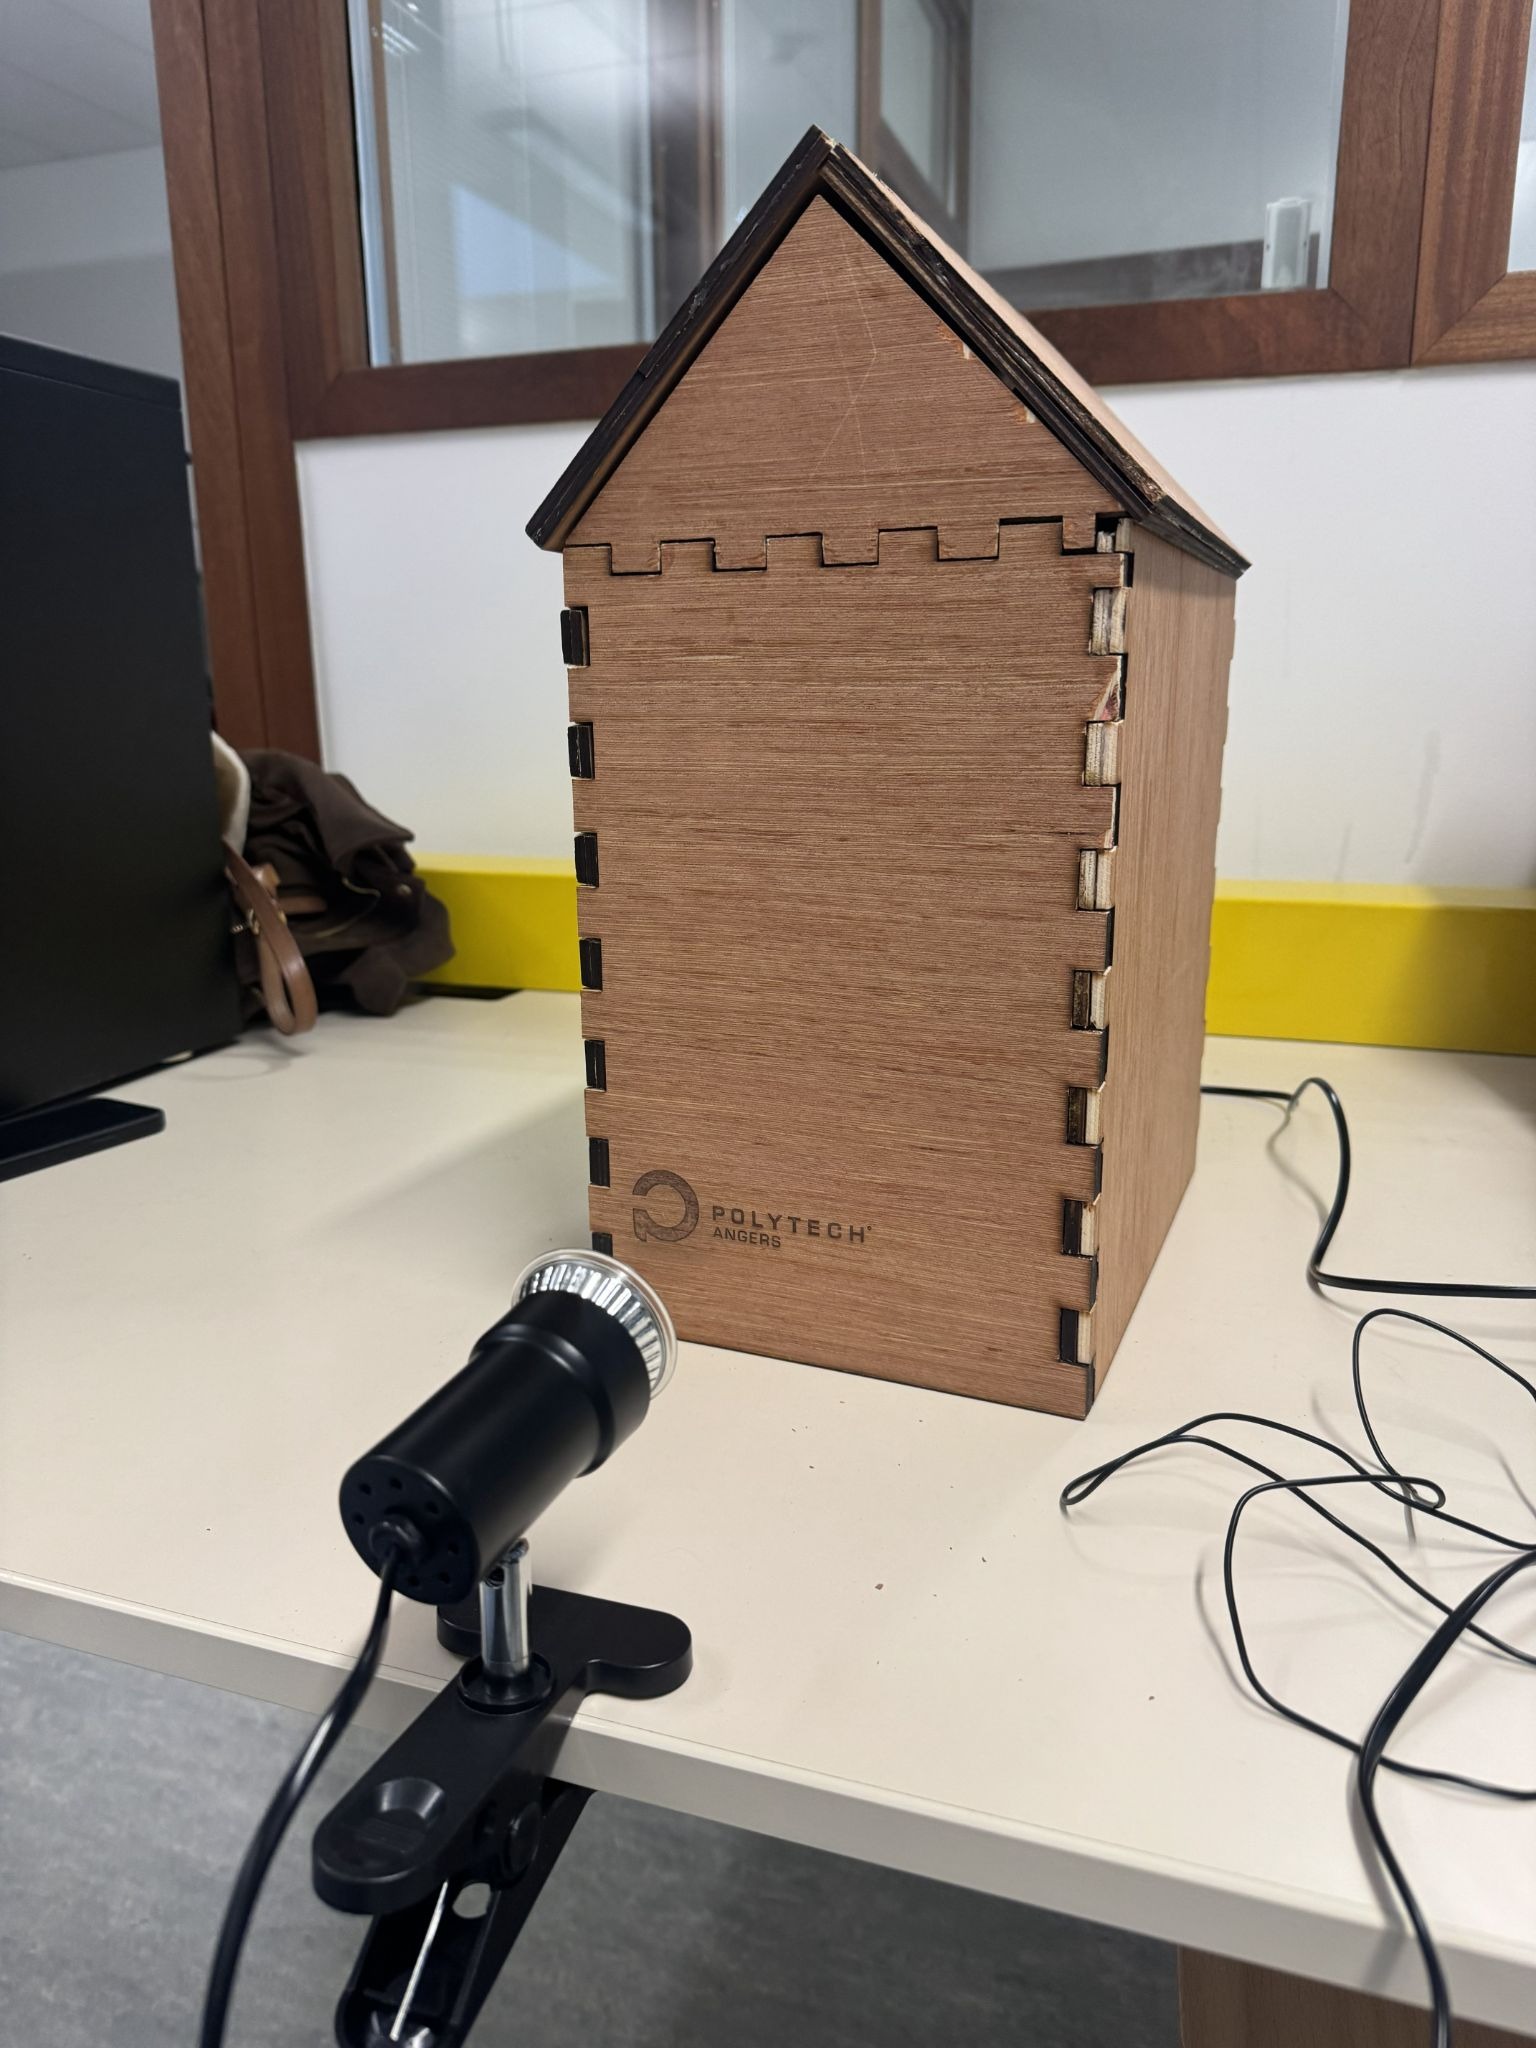
La maison témoin à comme son nom l’indique a pour but de servir de modèle de référence. Elle est composée uniquement de deux couches de bois contreplaqué collées sans isolation supplémentaire.

Cette maquette nous permet alors de comparer les performances thermiques des autres maisons et d’observer l’impact réel des solutions passives ajoutées.

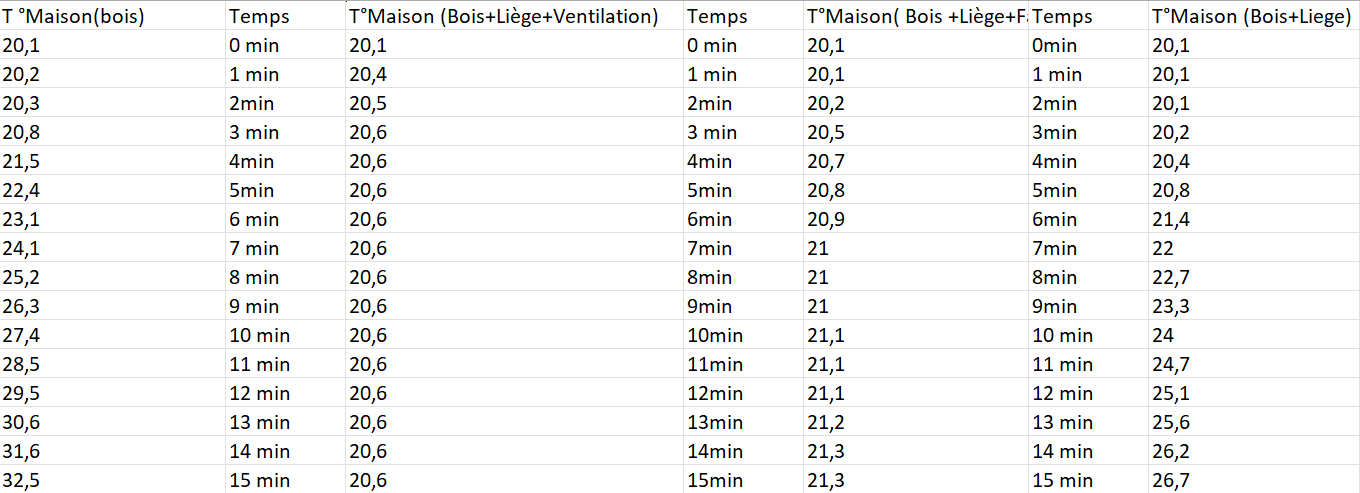
Nous pourrons alors observer une hausse très démarquée de la température lors de l’expérimentation.

Titre: Photo de l’expérimentation avec la lampe chauffante sur la maison témoin.

b — La maison isolée au liège

La seconde maison a pour but d’analyser les propriétés thermiques de l’isolant seul et donc possède une couche de liège placée entre deux plaques de bois.

Le liège est un matériau biosourcé reconnu pour ses excellentes propriétés isolantes. Grâce à sa faible conductivité thermique, il ralentit le transfert de chaleur vers l’intérieur de la maison. Nous avons utilisé ce matériau pour imiter la laine de verre dans une réelle maison en ossature bois.

A l’issue de l’expérimentation, nous avons pu conclure que la température augmentait naturellement moins vite, concluant ainsi de l’efficacité de l’isolant.

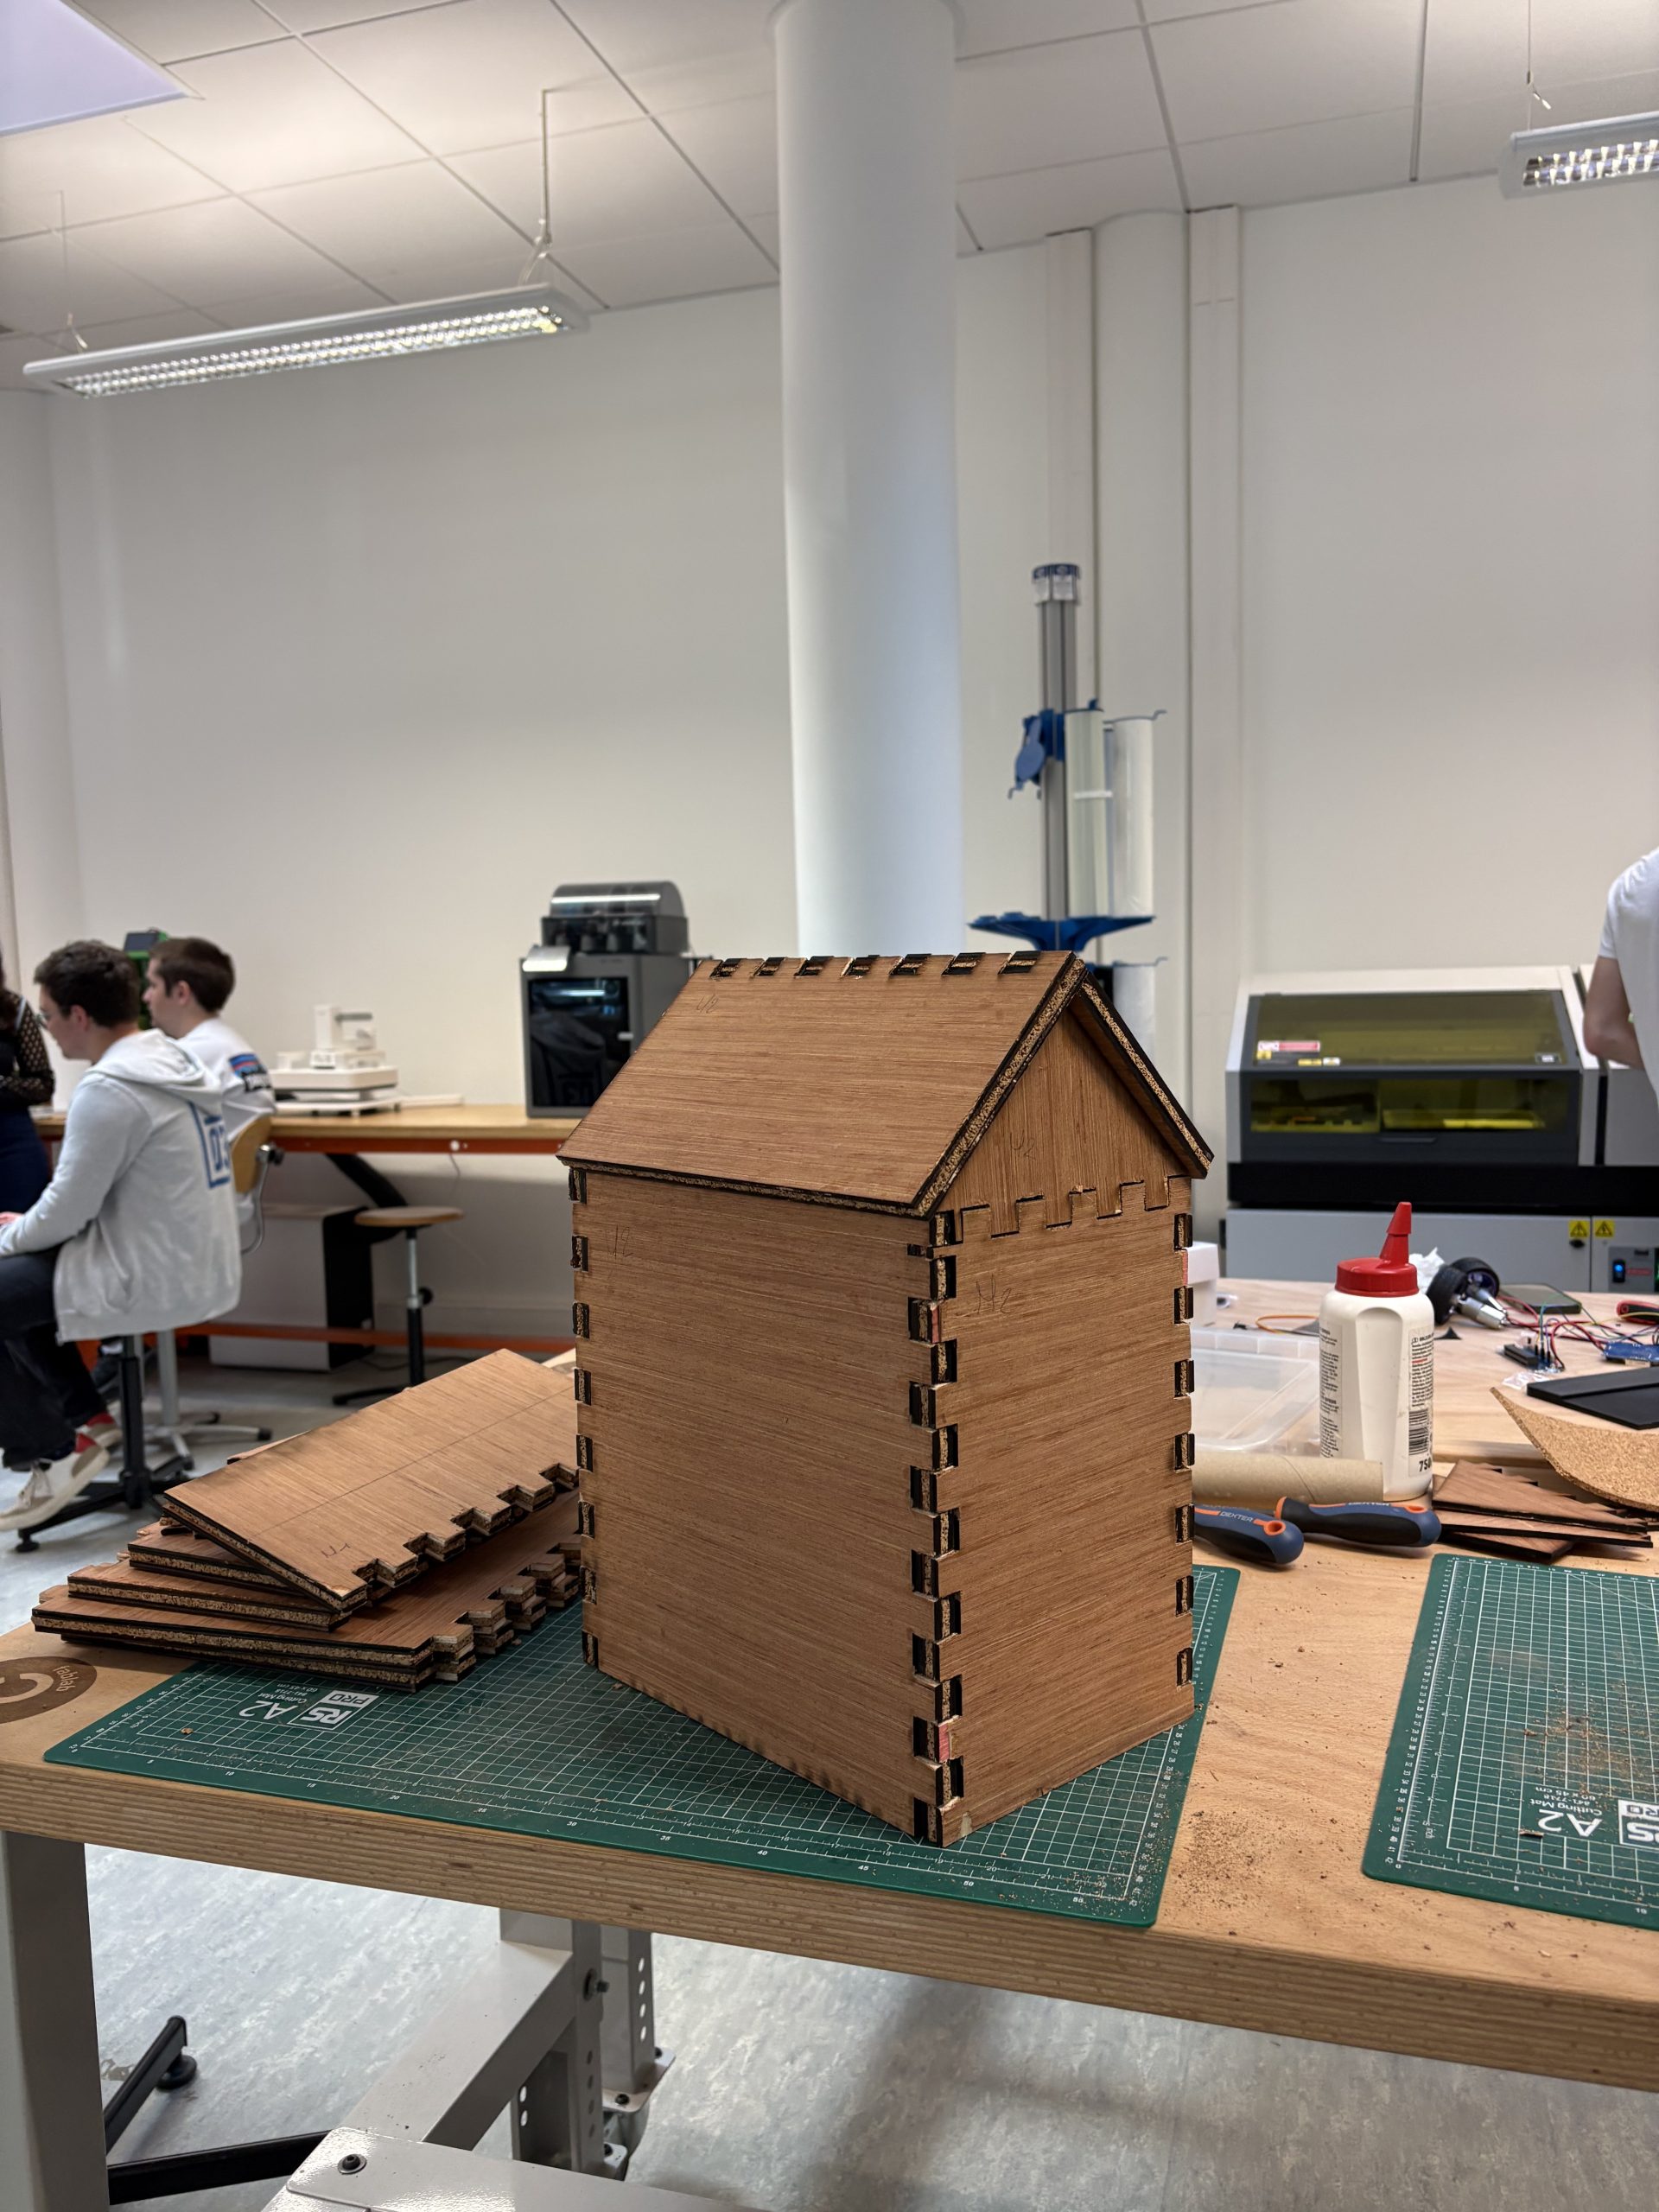
Titre: Photo de l’assemblage de la maison en bois doublée, d’une couche de liège.

c — La maison à façade ventilée

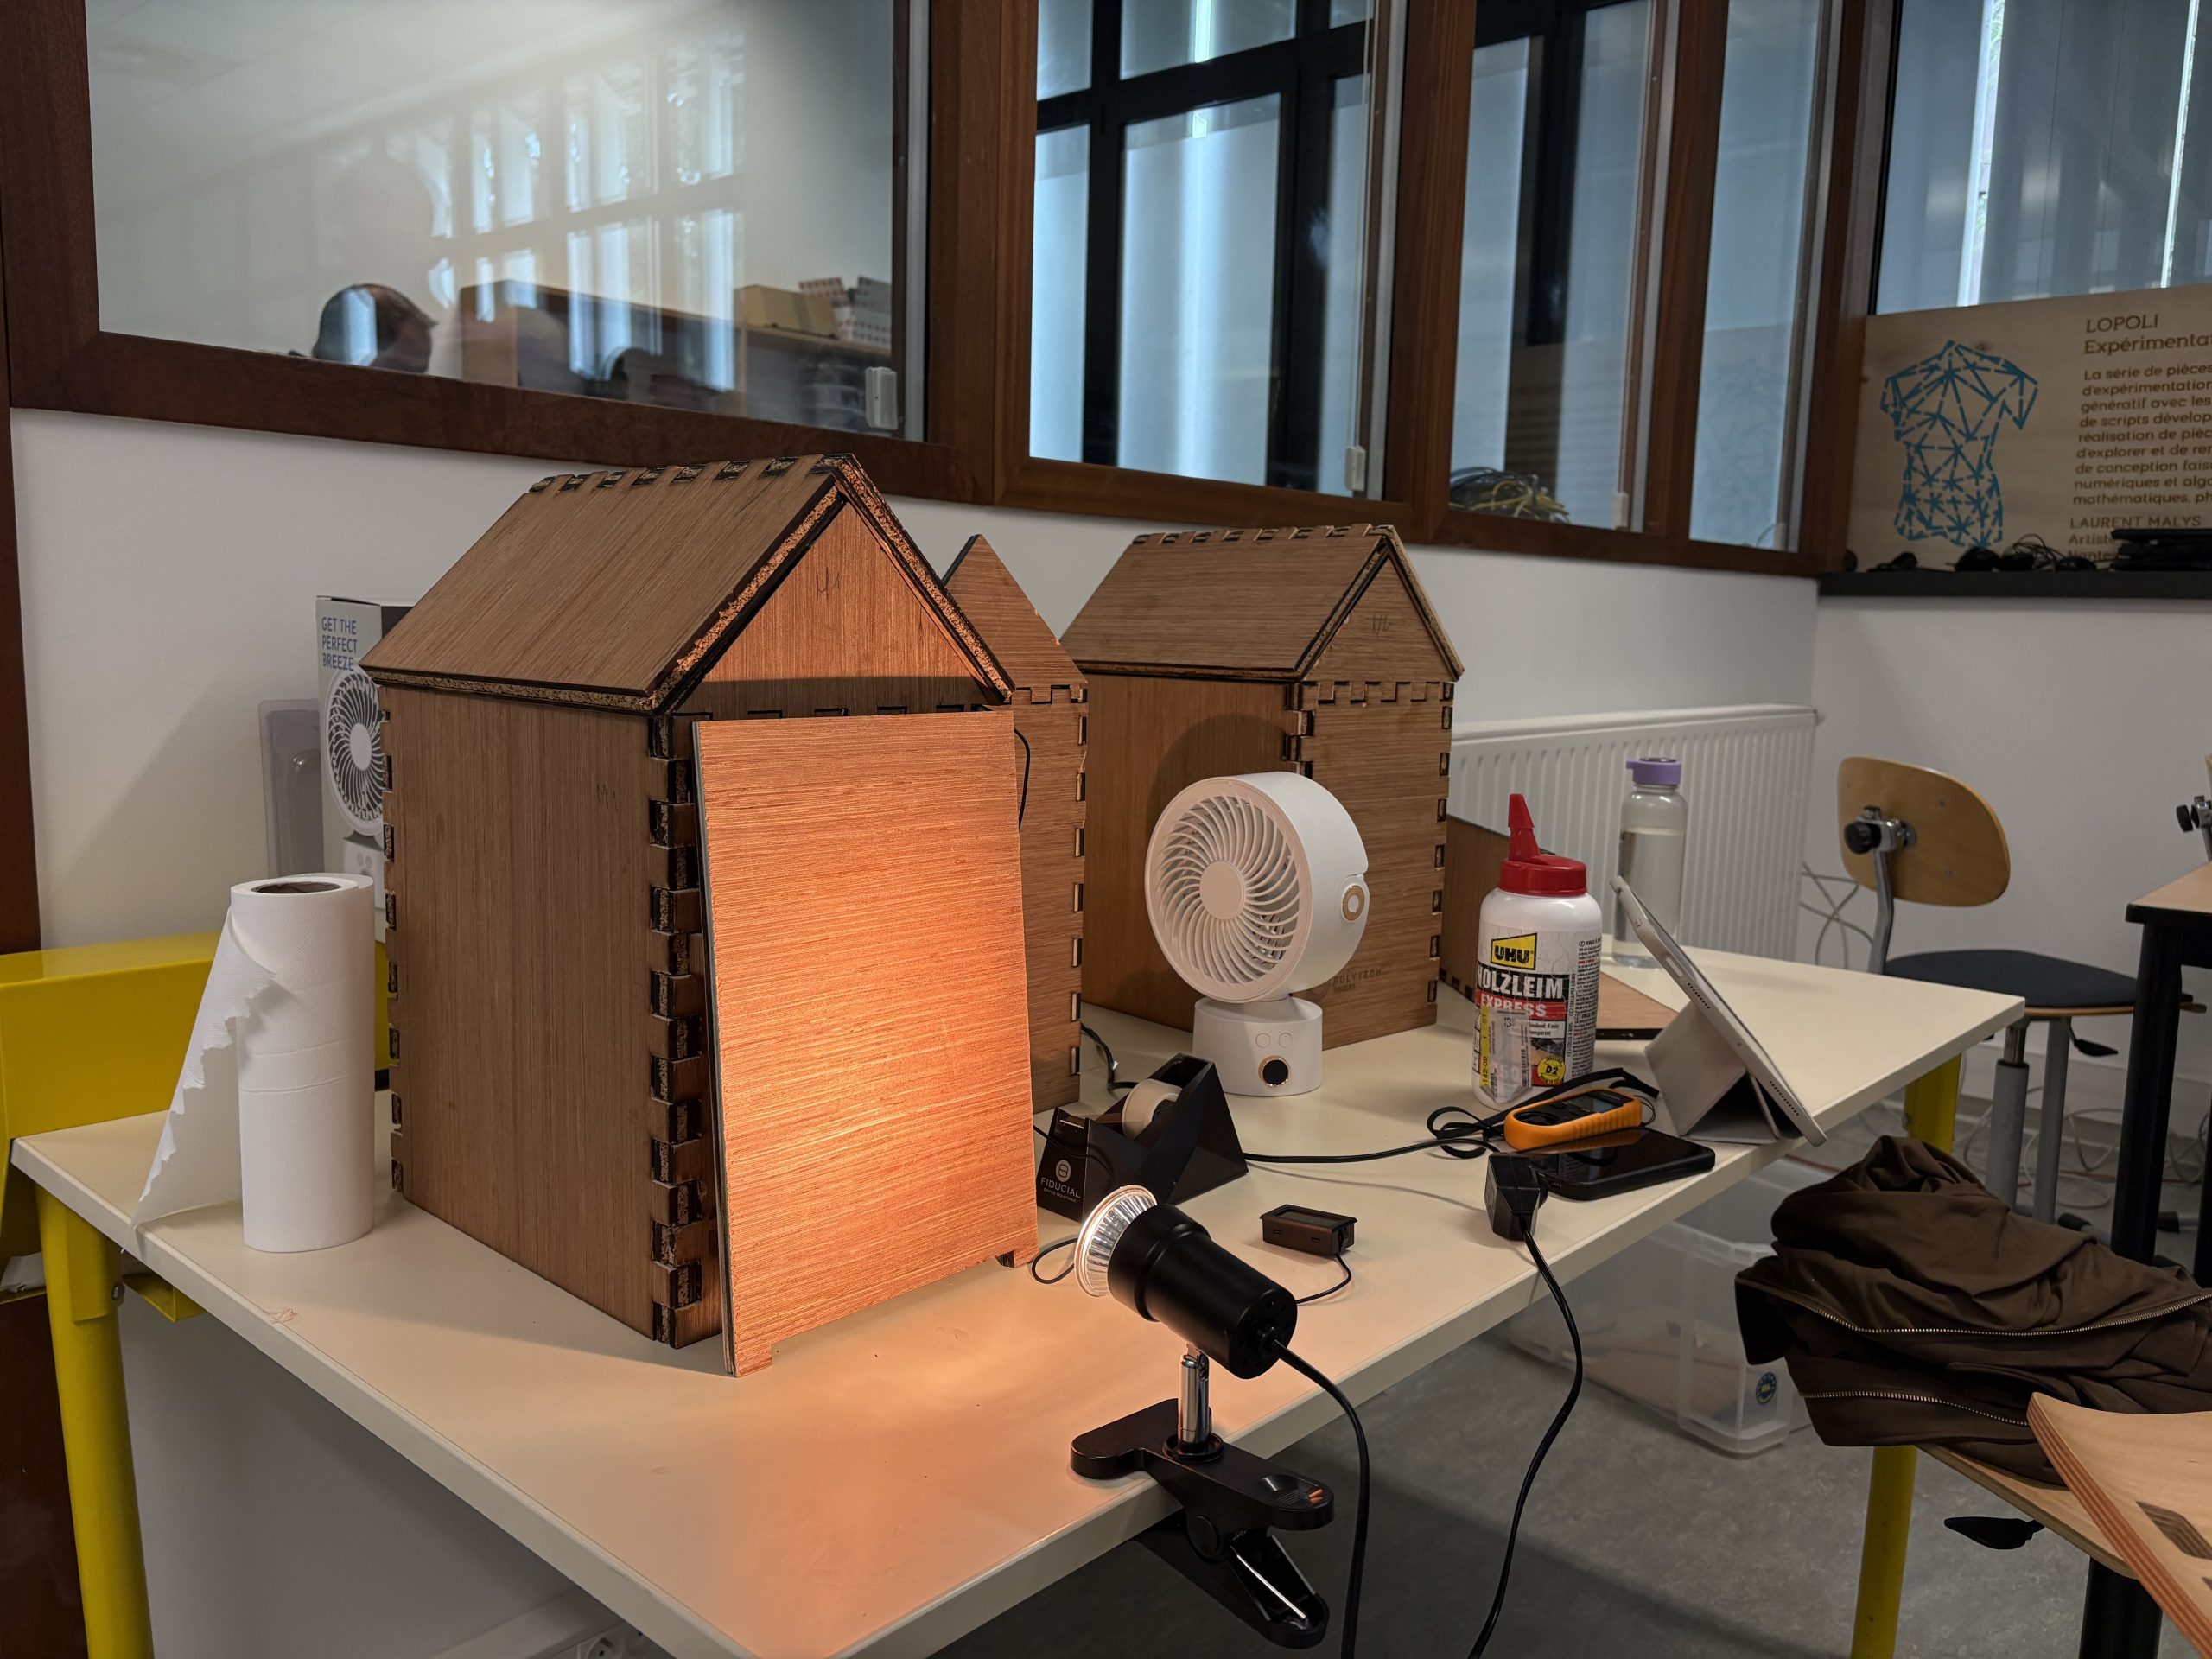
La dernière maison repose sur le principe de la façade ventilée. Un espace d’air a été créé entre deux parois afin de favoriser une circulation naturelle de l’air. Cette lame d’air permet d’évacuer une partie de la chaleur avant qu’elle n’atteigne directement l’intérieur de la maison.

Cette technique est aujourd’hui utilisée dans certains bâtiments bioclimatiques modernes. Et pour cela nous avons ajouté à environ 1 cm du mur de la maison une couche unique de bois contreplaqué pour modéliser cette façade ventilée.

Titre: Photo de l’expérimentation sur la maison avec façade ventilée.

Sur cette photo, on peut voir l’agencement de la façade ventilée, avec l’espace créé entre le mur et la couche de bois pour laisser l’air circuler.

3. L’inventaire du projet

Pour réaliser notre projet, nous utilisé plusieurs matériaux différents et outils :

  • Plaques de contreplaqué
  • Plaques de liège isolant
  • Colle à bois
  • Pinces de maintien
  • Cutter
  • Lampe chauffante
  • Ventilateur
  • Sondes de température
  • Ordinateurs avec SolidWork
  • Découpe laser du FabLab

4. Étapes de conception par ordre chronologique

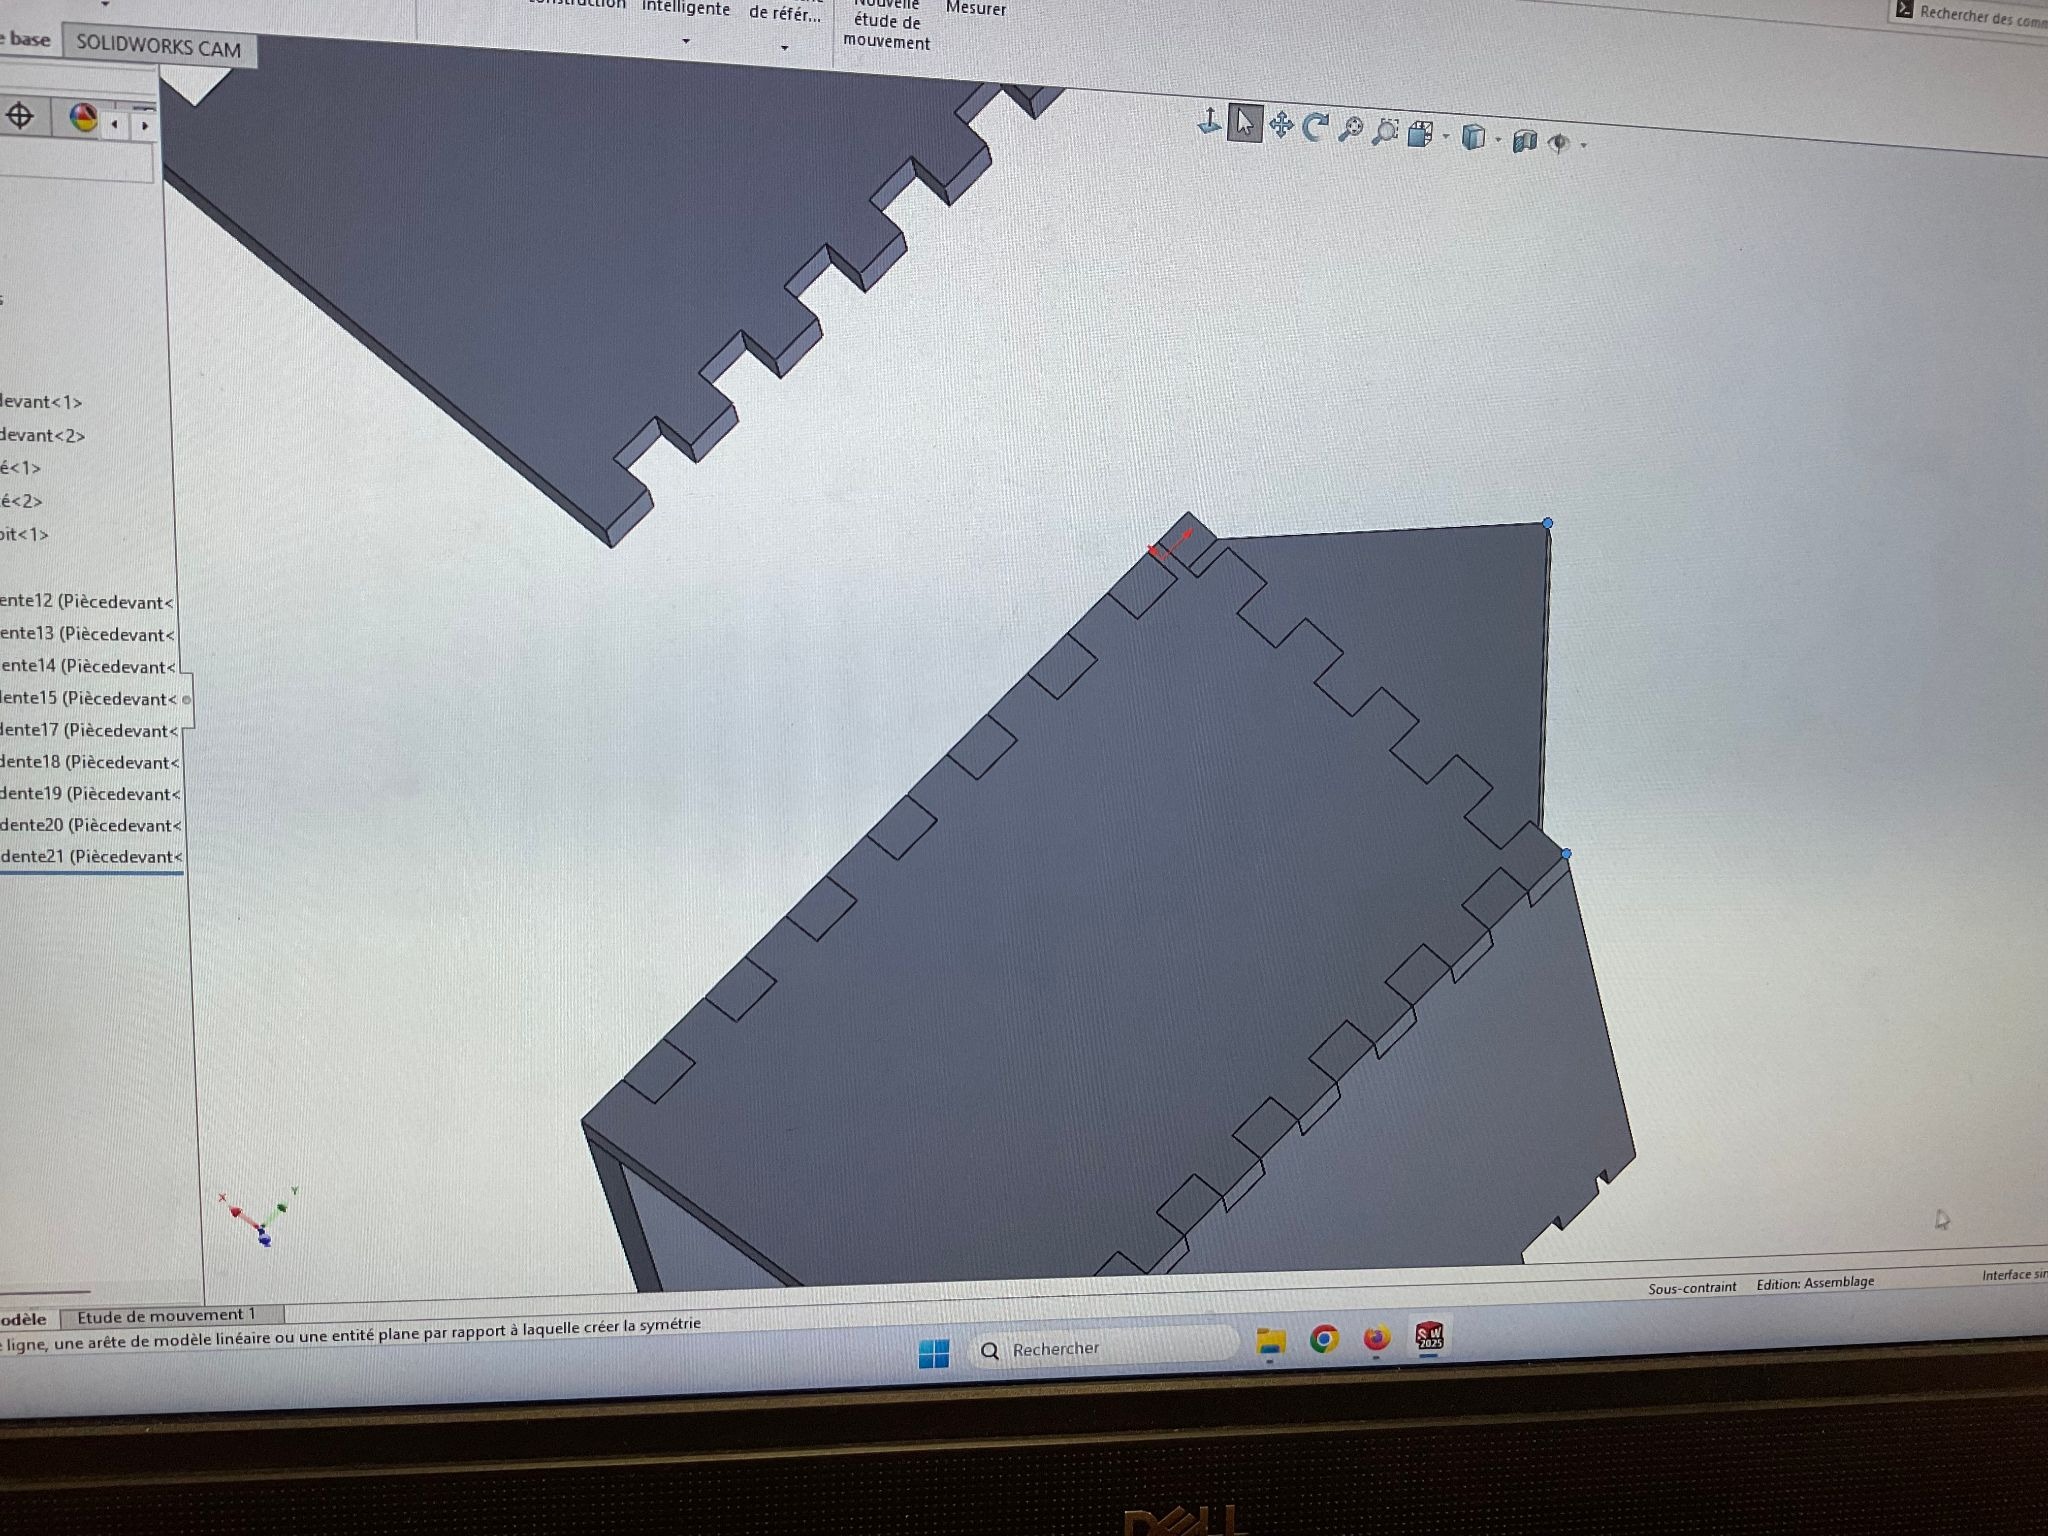
a- La modélisation sur SolidWorks

Pour fabriquer nos maisons, nous avons commencé par faire un travail de conception assistée par ordinateur (CAO).

Grâce à SolidWorks, nous avons pu créer les plans détaillés de chaque maison en prenant en compte :

  • l’épaisseur du bois,
  • la place nécessaire pour les isolants,
  • les systèmes d’emboîtement,
  • ainsi que les contraintes liées à la découpe laser.

Nous avons dû ajuster plusieurs fois les dimensions afin que toutes les pièces puissent s’assembler correctement.

Titre: Photo d’un plan Solidworks.

b- Les découpes laser

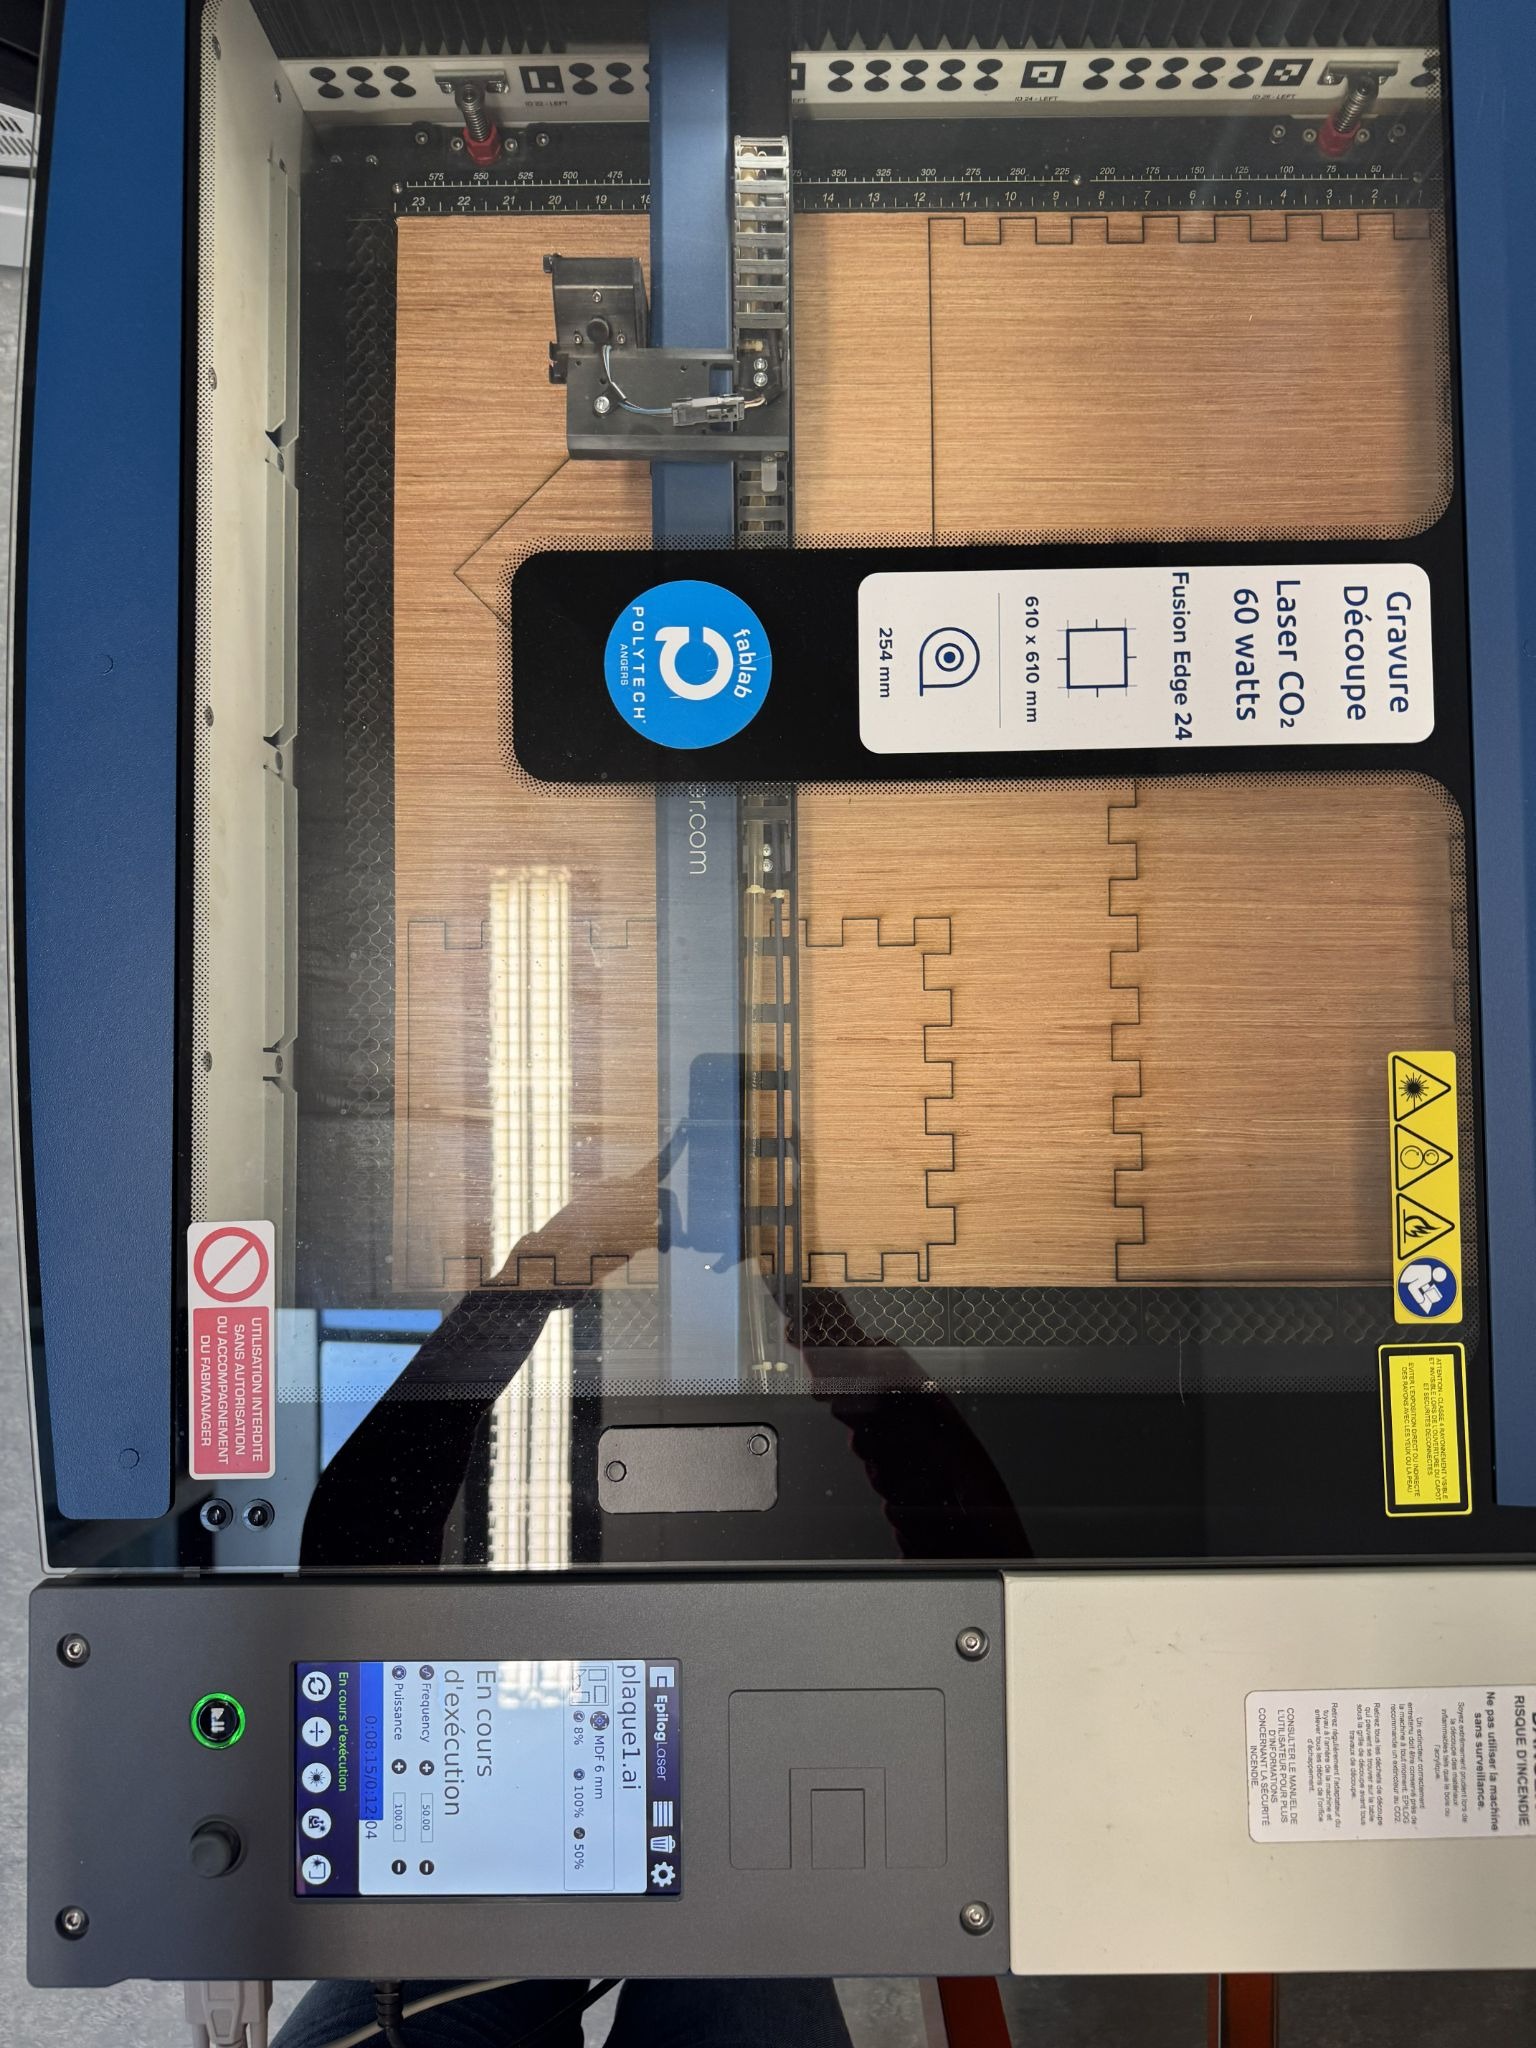
Une fois les plans terminés, nous avons pu préparer les mises en plan sur le logiciel Solidworks afin de lancer les découpes laser au FabLab.

Pour chaque découpe, il fallait compter environ une dizaine de minutes. Cette étape nous a demandé beaucoup de précision car une erreur pouvait rendre une pièce inutilisable.

Titre: Photo de la machine à découpe laser en action.

c- L’assemblage des maisons

Après la découpe laser des différentes pièces, nous avons commencé l’assemblage des maisons.

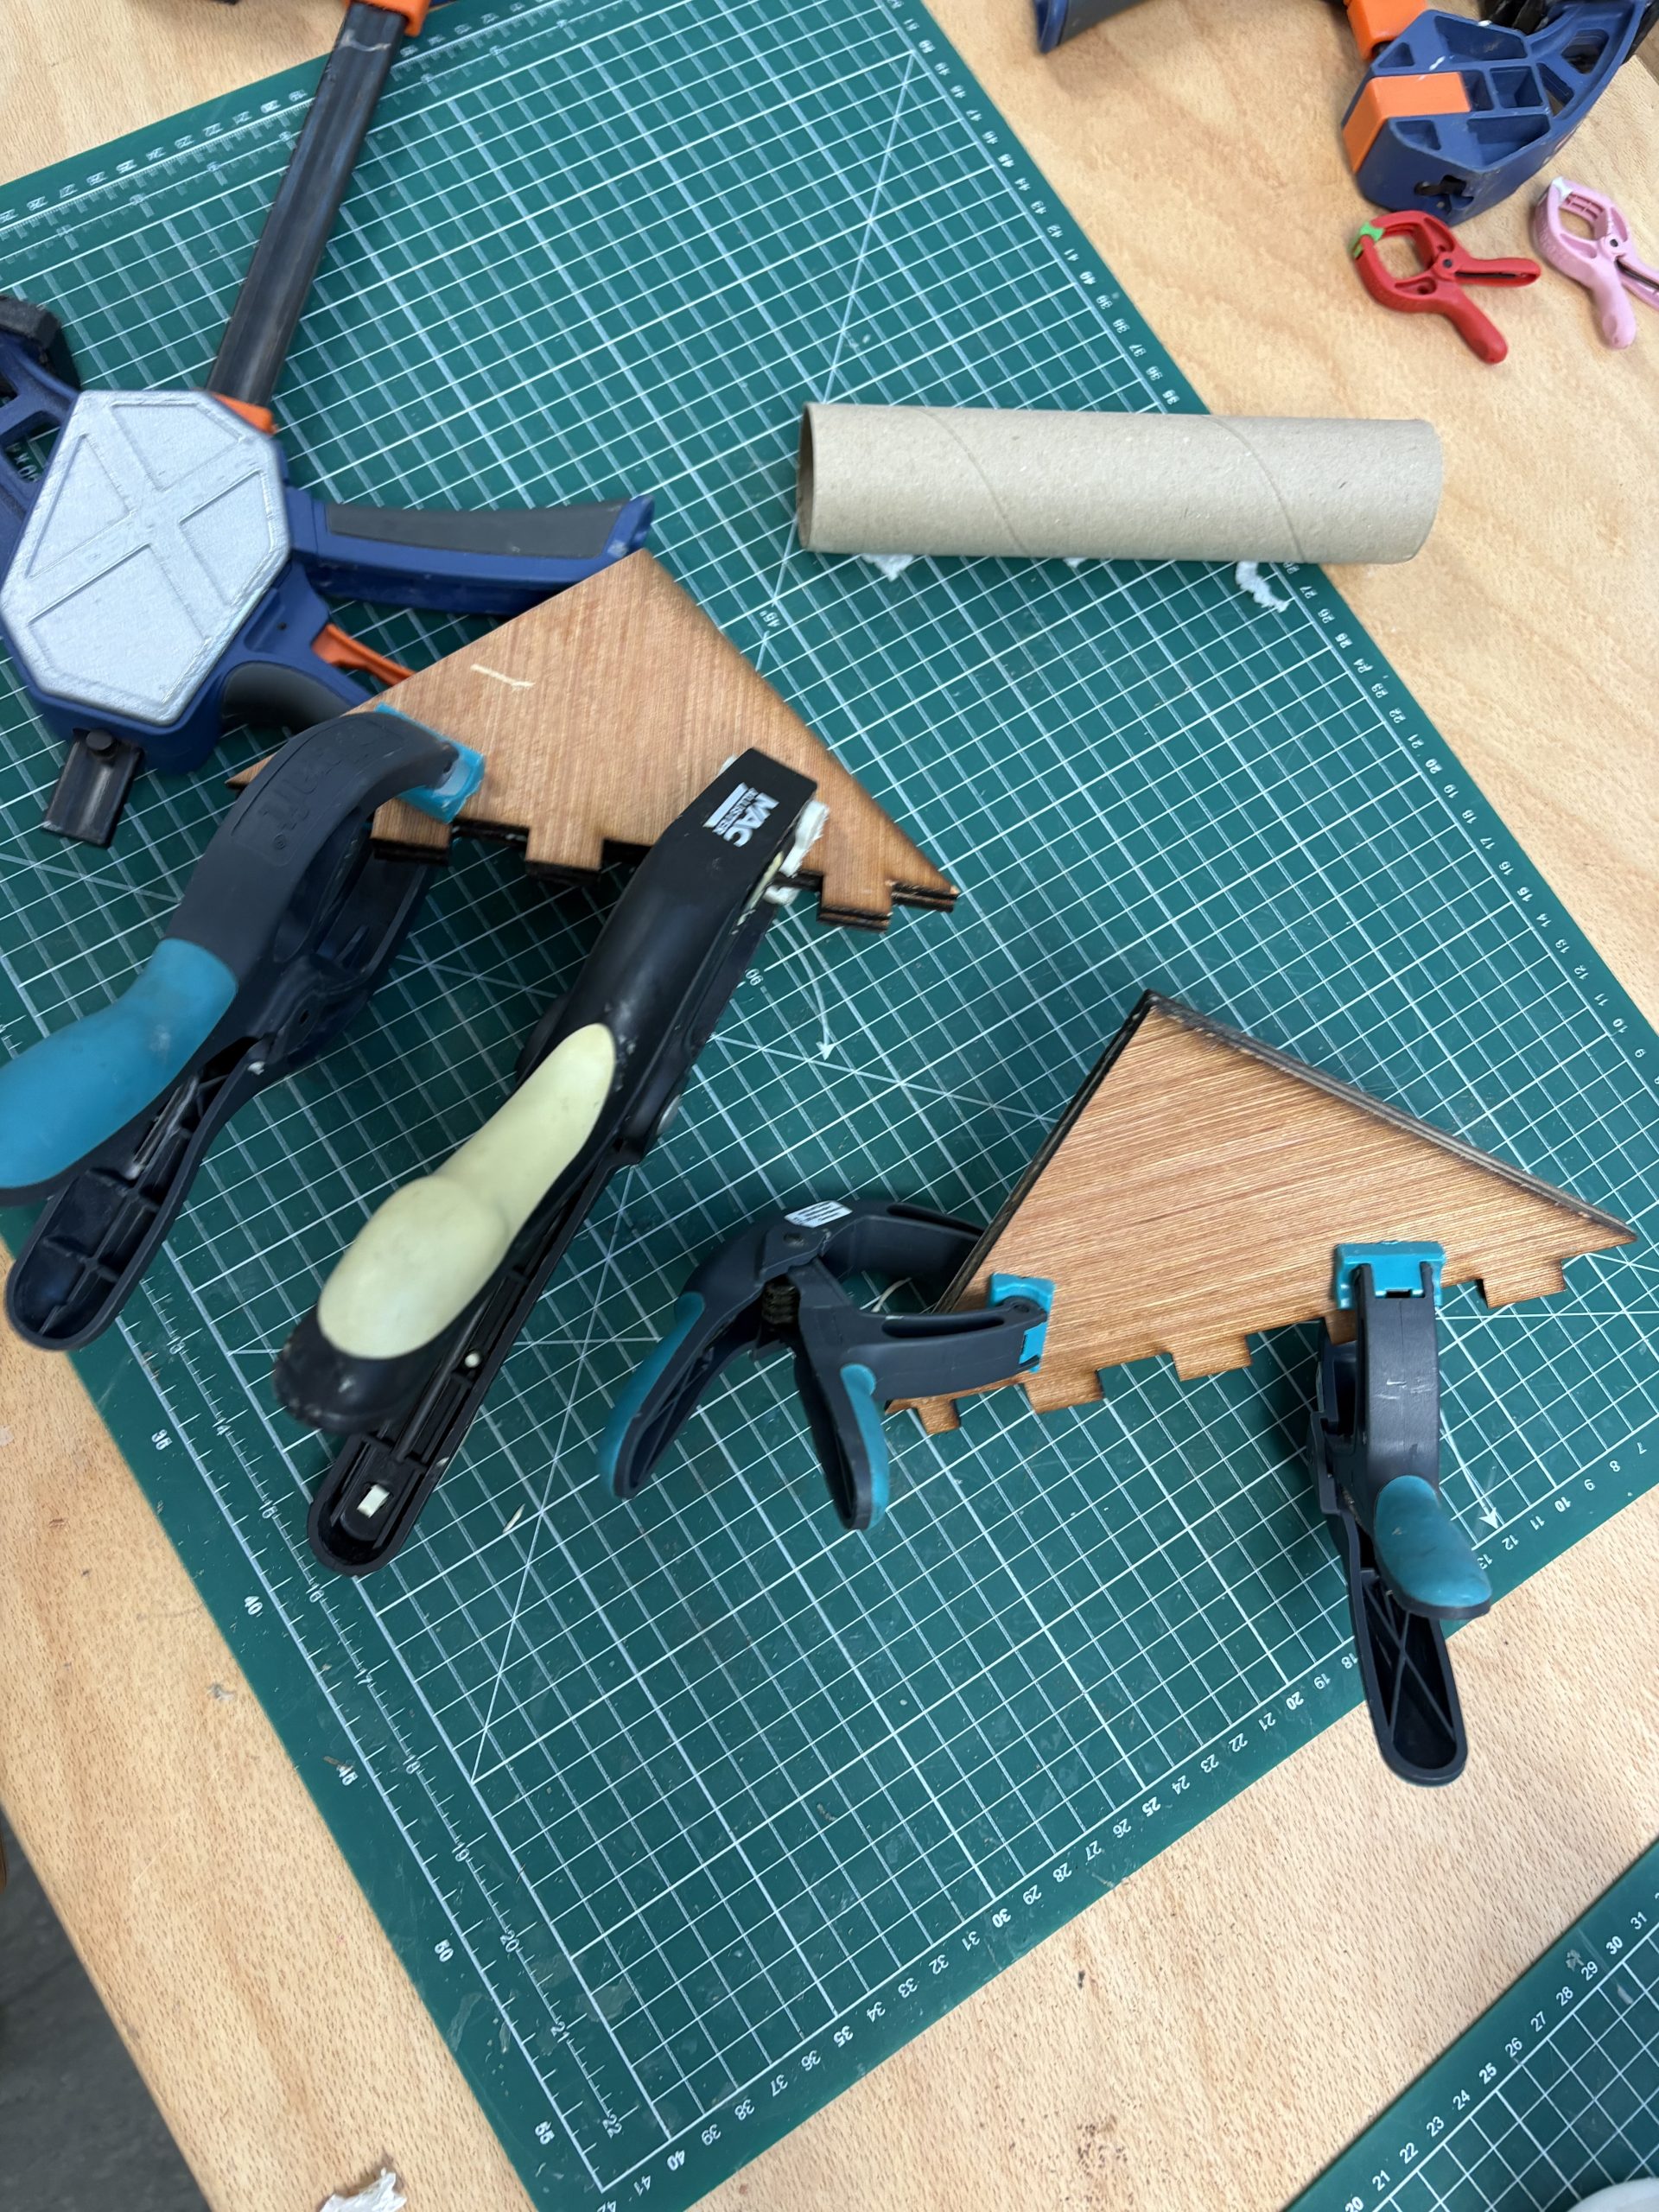
Pour les modèles isolés, nous avons collé les plaques de liège entre deux couches de bois à l’aide de colle spéciale bois. Les faces devaient ensuite sécher plusieurs heures avant d’être assemblées ensemble.

Cette étape a demandé beaucoup de patience car le liège était parfois difficile à fixer correctement.

Titre: Photo de collage du bois et liège des pièces du toit d’une maison.

5. Expérimentations thermiques des maquettes

Une fois les maisons terminées, nous avons pu commencer les expériences.

Nous avons utilisé une lampe chauffante afin de reproduire le rayonnement solaire et des sondes de température pour mesurer l’évolution thermique à l’intérieur des maquettes.

Un ventilateur a également été utilisé pour étudier le comportement de la façade ventilée.

Les résultats obtenus nous ont permis de comparer les performances des différents systèmes passifs et d’observer l’intérêt des matériaux isolants dans la limitation de la chaleur.

titre: Graphique qui représente l’évolution de la température des trois maisons.

6. Malgré une bonne organisation du projet, les difficultés rencontrées

Comme dans tout projet expérimental, nous avons rencontré plusieurs difficultés.

Le premier problème concernait le choix des matériaux et leur coût. Nous avons dû comparer plusieurs solutions avant de sélectionner les matériaux adaptés à notre budget et à notre étude.

Nous avons également rencontré des problèmes avec le bois commandé, les plaques avaient tendance à gondoler pendant les découpes lasers. Cela a compliqué l’assemblage des pièces.

De plus, l’accès limité aux machines du FabLab ainsi que des problèmes de licence pour les logiciels de découpe nous ont ralentis dans la découpe des pièces.

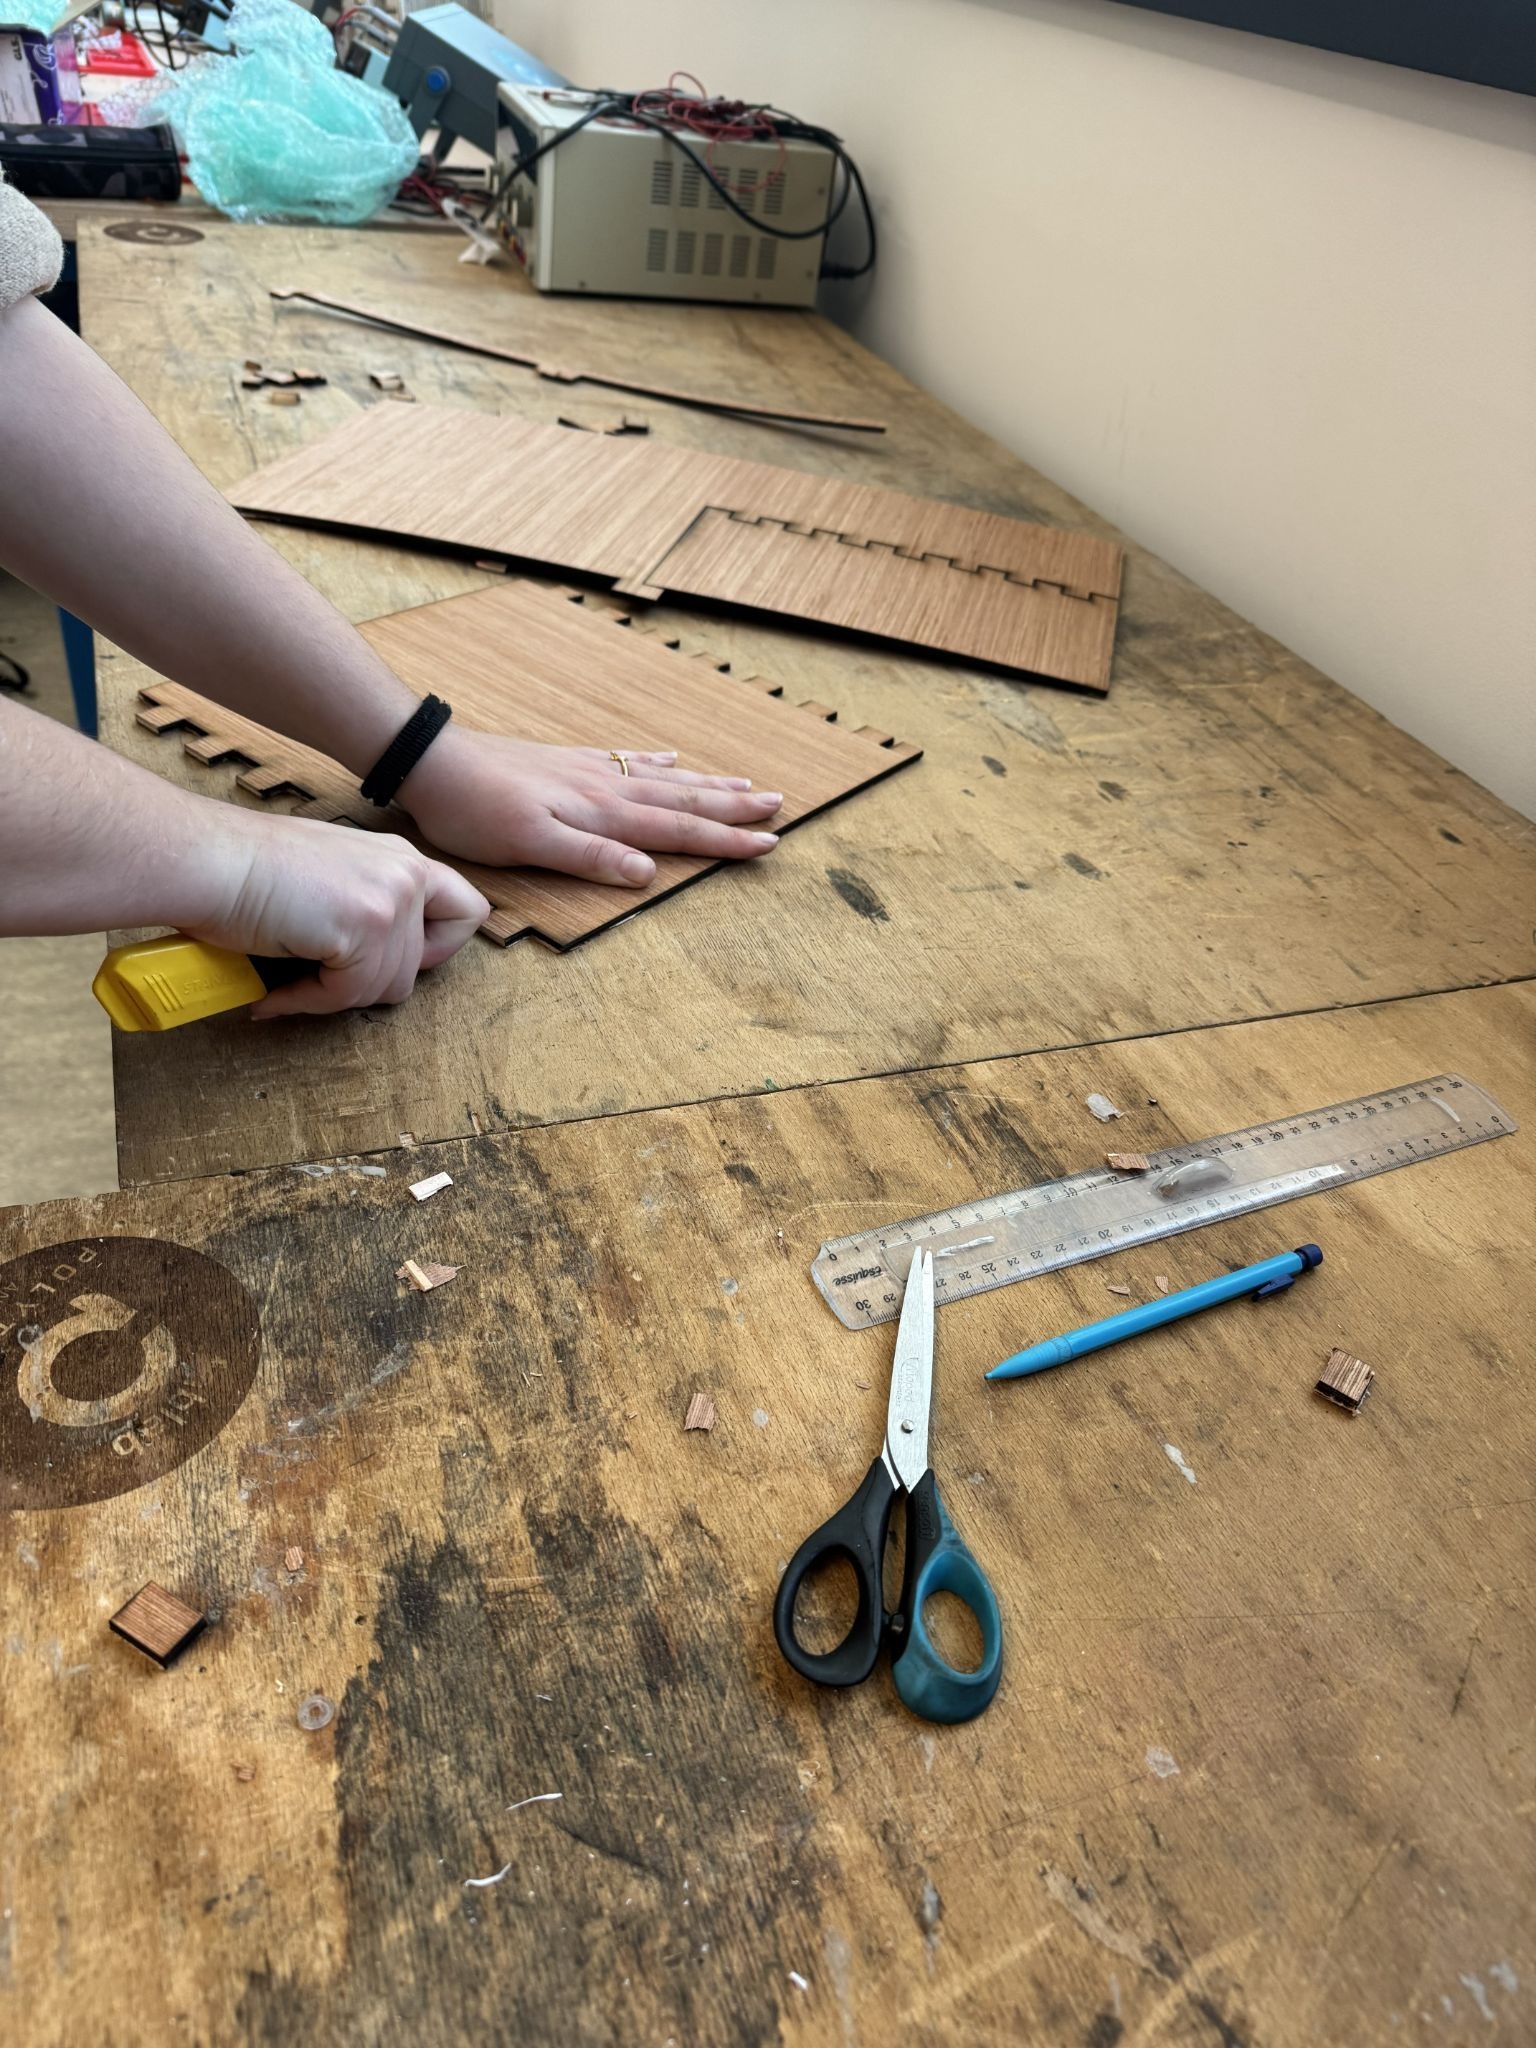
Titre: Photo d’une découpe manuelle au cutter des pièces en bois.

7. Ce que ce projet nous a apporté

Ce projet nous a permis de développer de nombreuses compétences techniques et scientifiques :

  • organisation de projet
  • modélisation 3D sur SolidWorks,
  • fabrication numérique,
  • expérimentation thermique,
  • découpe laser,
  • travail en équipe.

Grâce à ce projet nous avons pu comprendre l’importance des solutions passives thermiques qui pourrait avoir un impact majeur dans les habitations de demain. Mais cela nous a aussi sensibilisés aux enjeux énergétiques des bâtiments et de l’écoconstruction, qui pourraient être davantage développés.

8. Conclusion

Notre projet nous a permis de mettre en pratique nos connaissances scientifiques tout en travaillant sur une problématique actuelle et concrète : le refroidissement des habitations sans climatisation. Ainsi nous avons pu conclure sur l’efficacité des solutions passives de refroidissement, à savoir la façade ventilée pourrait être la meilleure isolation thermique. 

Même si nous aurions pu apporter d’autres améliorations pour rendre le projet d’autant plus réaliste, notamment avec du matériel plus performant. Le projet a été une expérience enrichissante et nous a plongés dans le concret des enjeux thermiques des bâtiments.

Nous remercions particulièrement notre professeur référent, Mr. Jad ASSWAD, pour son accompagnement et ses conseils tout au long du projet, ainsi que Boris pour son aide technique au FabLab.


BUIS Léa, PERRIER Gabrielle, DIGUER Aya

Un moteur Stirling fait maison ?

Introduction

Nous sommes Paul Falco et Armand Rouleau, deux étudiants en deuxième année de cycle préparatoire (PeIP2) à Polytech Angers, et nous vous présentons aujourd’hui le fruit de notre travail sur la conception et la réalisation d’un moteur Stirling.

Nous avons choisi ce projet car il représente un vrai défi technique ! En effet pour se faire nous avons dû passer bien du temps sur plusieurs étapes…

L’équipe de choc en image (Paul Falco à gauche et Arman Rouleau à droite)

Étape 1 : La réflexion !

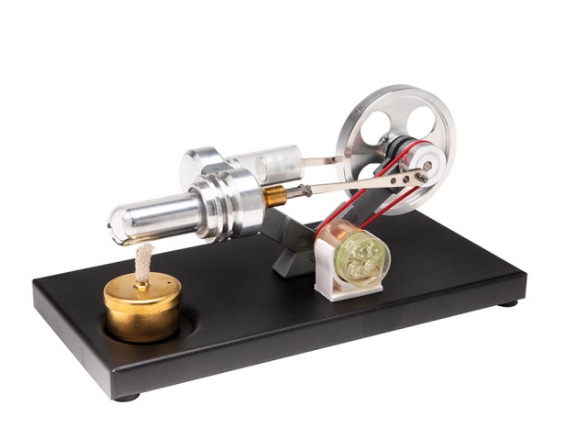
Avant de modéliser les pièces sur SolidWorks, une question fondamentale s’est posée : quelle architecture de moteur Stirling choisir ? Il existe en effet trois configurations principales (Alpha, Beta, et Gamma), chacune ayant ses avantages. Notre choix s’est porté sur le moteur Stirling Alpha. Contrairement aux autres versions qui utilisent un piston déplaceur et un piston de puissance dans un même cylindre (complexe à réaliser !), le type Alpha possède deux pistons de puissance distincts logés dans deux cylindres séparés.

L’intérêt majeur de cette configuration réside dans sa simplicité mécanique apparente et son rapport puissance/volume élevé. Sur le plan thermodynamique, le principe reste celui d’un cycle fermé : l’air circule entre un cylindre chaud et un cylindre froid. Dans notre moteur Alpha, le premier piston pousse l’air vers la source de chaleur pour le faire monter en pression, tandis que le second récupère l’énergie de détente. C’est ce défi de synchronisation mécanique, associé à la clarté visuelle du mouvement des deux pistons, qui nous a convaincus que l’architecture Alpha était la plus formatrice pour notre projet.

Exemple d’un moteur Stirling type Alpha (Source de l’image : https://www.pierron.fr/moteur-stirling.html)

Étape 2 : La modélisation 3D !

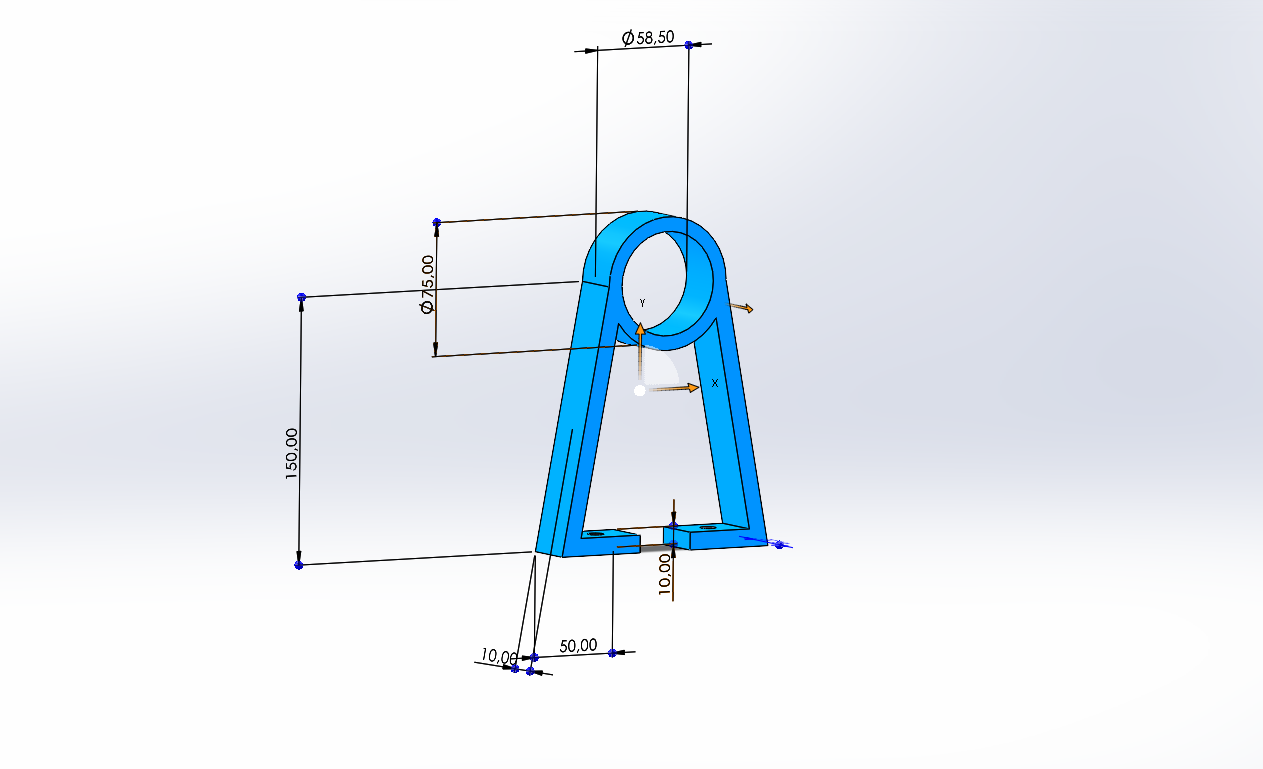
Une fois l’architecture Alpha validée, nous sommes passés à la phase de conception assistée par ordinateur (CAO) sur SolidWorks. Contrairement à ce que l’on pourrait penser, nous n’avons pas fait d’impasse sur le virtuel : chaque pièce du moteur a été modélisée avec précision, des supports jusqu’au plus petite vis, en passant bien sûr par les deux cylindres. Cette modélisation complète était indispensable pour obtenir une vue d’ensemble parfaite du mécanisme et s’assurer que l’ajustement entre les composants respectait les tolérances nécessaires au bon fonctionnement thermique.

Cependant, modélisation intégrale ne signifie pas fabrication uniforme. Si l’écran affichait un moteur complet, nous avons dû faire des choix stratégiques pour la réalisation concrète : toutes les pièces modélisées n’ont pas été destinées à l’impression 3D. Nous avons réservé cette technique aux pièces aux formes complexes et qui ne craignaient pas la chaleur de notre futur moteur ! Avoir le modèle 3D complet sous les yeux nous a permis d’anticiper les futurs problèmes d’assemblage et de vérifier, par simulation.

Exemple d’une des modélisation 3D : un des supports de cylindre

Étape 3 : La réalisation !

Une fois la théorie et la modélisation validées, nous sommes passés à la fabrication concrète. C’est ici que l’ingéniosité a pris le pas sur le virtuel. Pour nos deux cylindres (chaud et froid), nous avons fait un choix audacieux mais efficace : l’utilisation de canettes en aluminium. Pourquoi ce choix ? L’aluminium des canettes est extrêmement fin, ce qui permet un transfert thermique rapide, et il résiste parfaitement aux températures élevées de notre source de chaleur.

Pour structurer ces cylindres et donner corps au moteur, nous avons utilisé les ressources du FabLab de Polytech Angers :

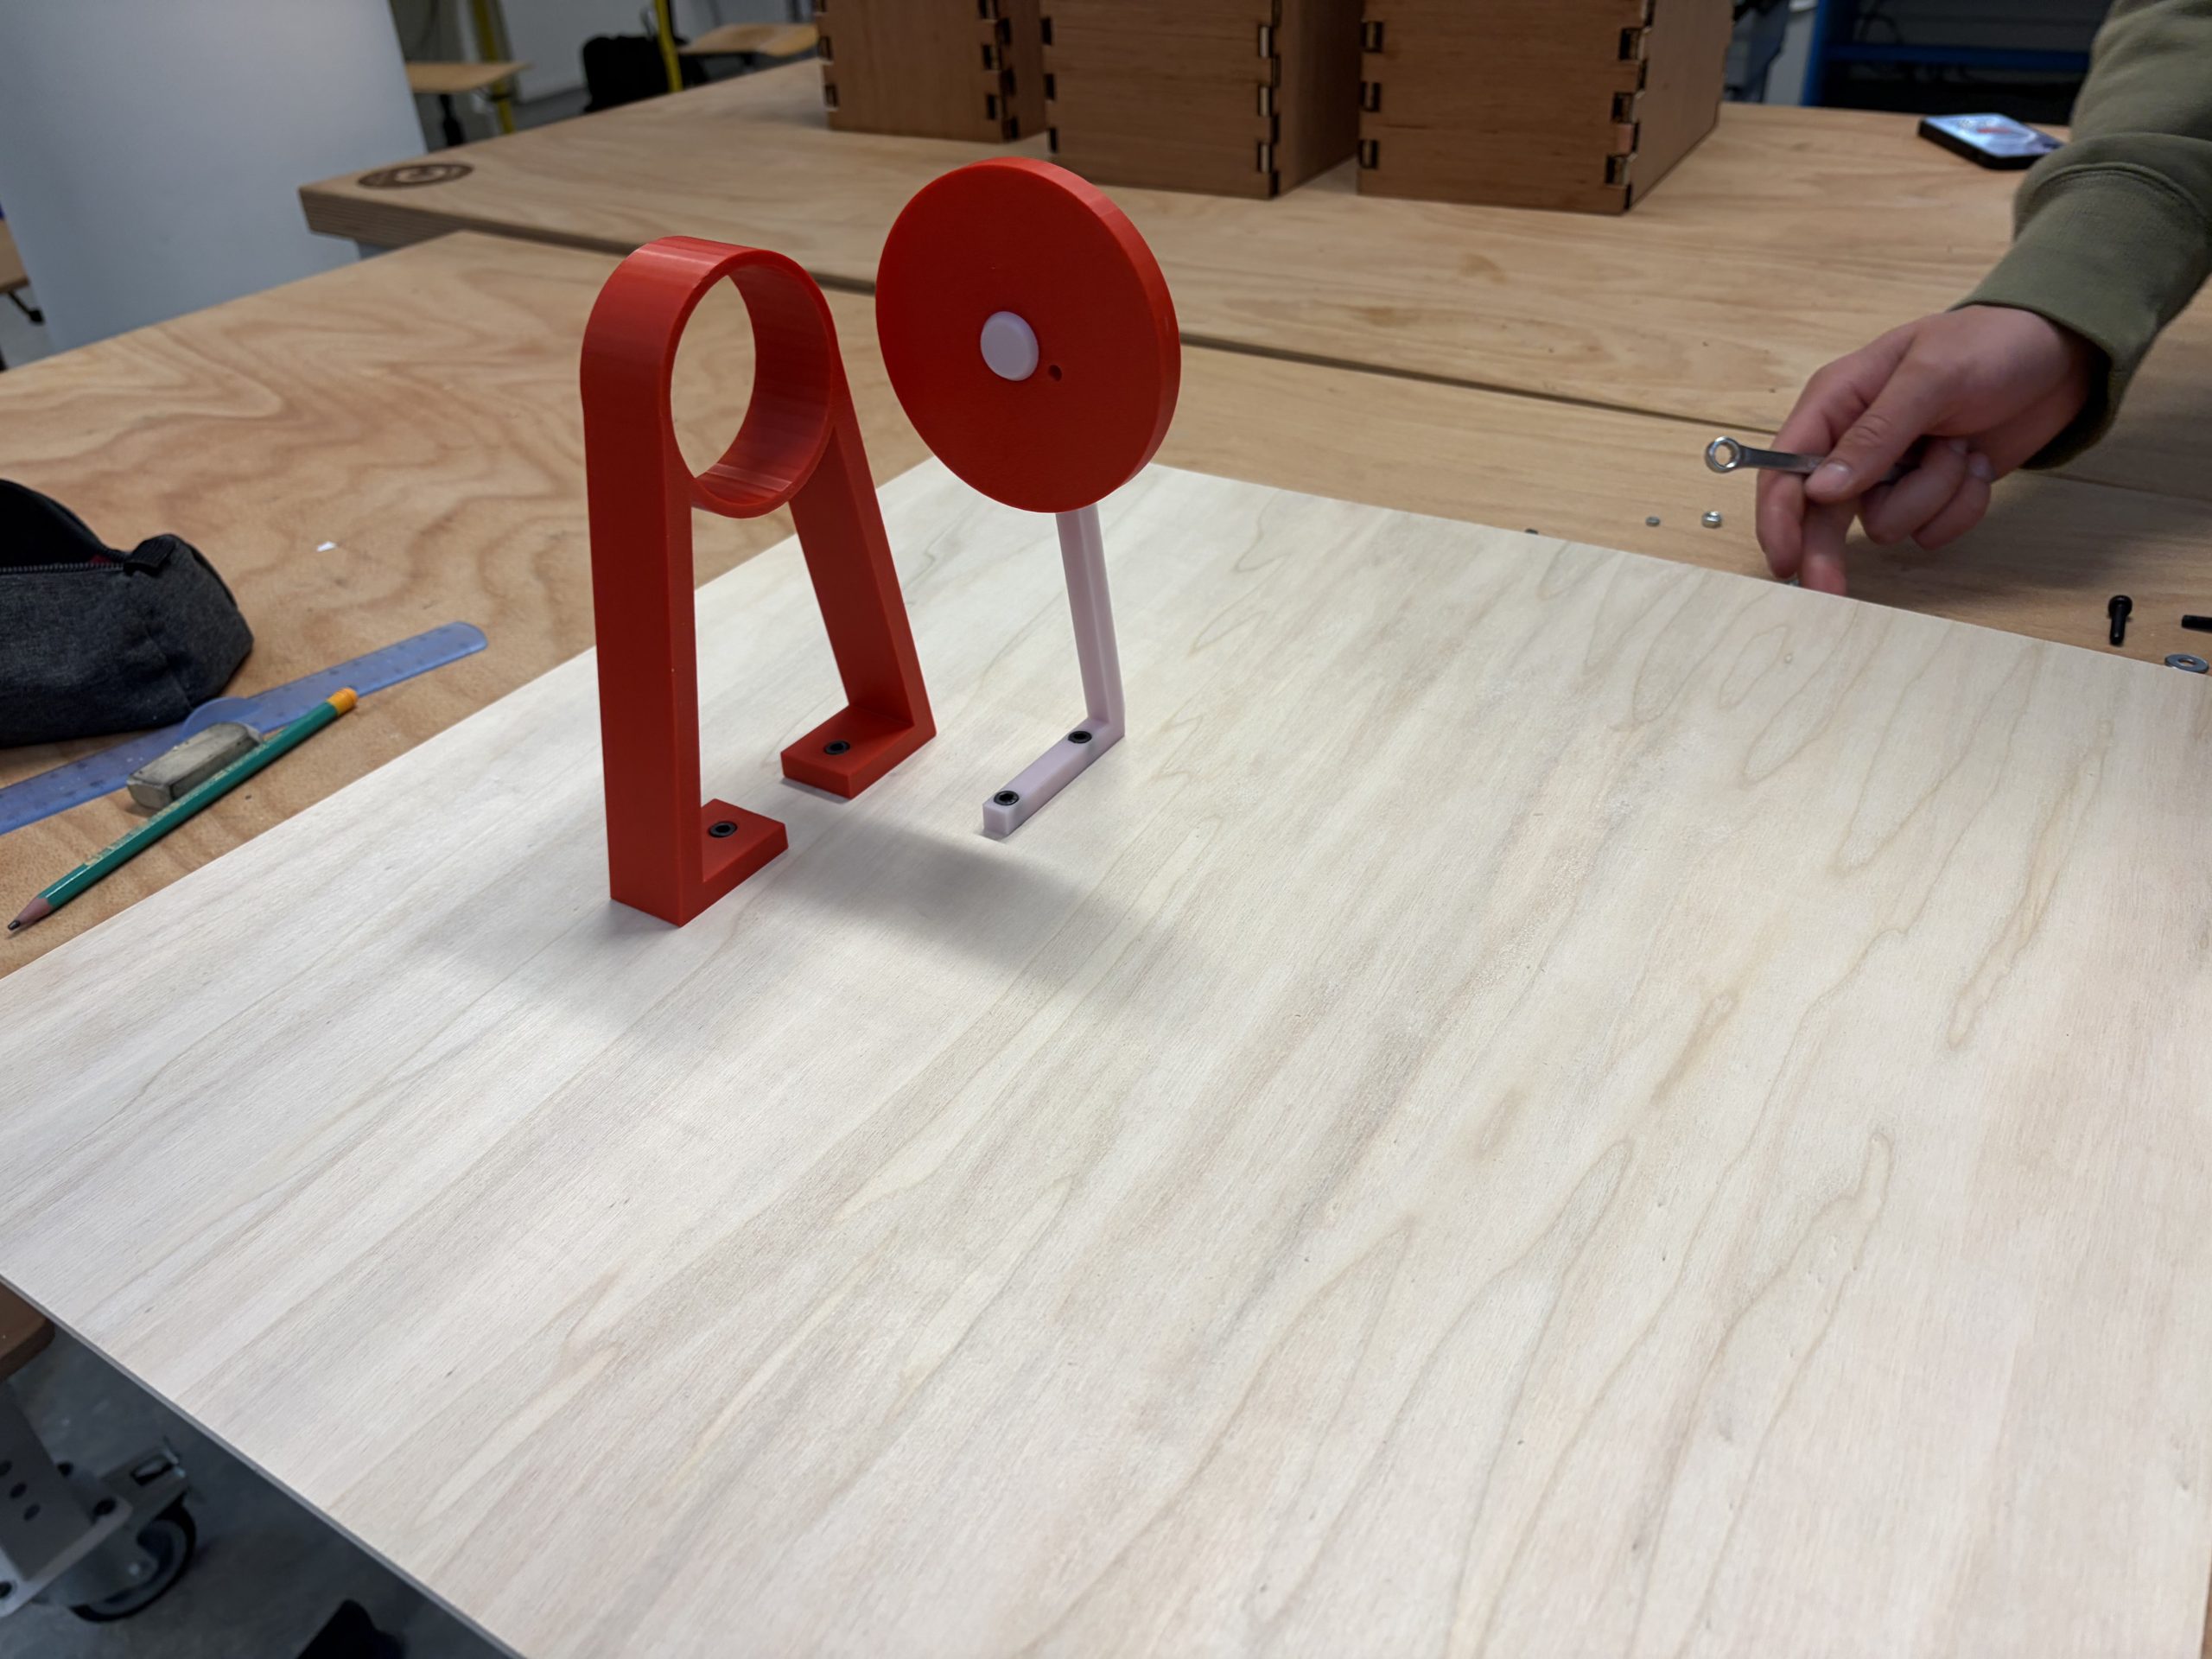
  • L’impression 3D : Elle nous a permis de fabriquer sur mesure les supports des canettes, le support de la roue ainsi que la roue elle-même.
  • Le matériel du FabLab : Pour l’assemblage final, nous avons puisé dans les stocks de visserie mis à notre disposition. Cela nous a permis de fixer solidement les éléments imprimés aux cylindres en aluminium, garantissant la rigidité nécessaire au mouvement.

Le défi majeur a été de transformer ces objets du quotidien en composants mécaniques de précision. Le passage d’une canette souple à un cylindre moteur rigide a demandé un ajustement minutieux de nos pièces imprimées en 3D pour assurer une étanchéité optimale au niveau des pistons. Mais cela valait la peine pour notre pensée écologique ! Le recyclage et la récupération c’est bien mieux que tout !

Paul Falco en train de travailler durement sur la réalisation des pièces au FabLab

Étape 4 : Assemblage et verdict !

L’assemblage a été le moment de vérité pour notre binôme. C’est l’étape où toutes les pièces modélisées sur SolidWorks et fabriquées au FabLab doivent enfin s’emboîter parfaitement. Nous avons commencé par fixer les supports de canettes sur notre base, avant d’y insérer délicatement nos cylindres en aluminium. Le plus délicat a été de relier les pistons à la roue centrale via l’axe de liaison. Nous avons dû utiliser de la colle résistante à la chaleur et au vibrations extrêmes pour fixer comme il faut les canettes. Je m’en suis même mis sur le pantalon, Les risques du métier comme on dit… (Armand)

Après un certain moment passé sur ce moteur, nous avons enfin pu le mettre a l’épreuve de la flamme. Malheureusement, peut importe l’intensité du feu, le moteur n’était pas fonctionnel… Quel déception… Tant d’efforts pour ça…
Même si le mécanisme est fluide manuellement, l’apport de chaleur ne suffit pas pour créer un mouvement autonome.

Début de l’assemblage final !

Mais alors pourquoi ça ne fonctionne pas ?

Après réflexion, nous avons identifié plusieurs facteurs qui pourraient expliquer ce résultat, typiques des moteurs Stirling faits maison :

  • Les pertes thermiques : Nos canettes en aluminium, bien que d’excellents conducteurs, dissipent peut-être la chaleur trop rapidement vers les supports en PLA, empêchant d’atteindre le gradient de température nécessaire.
  • L’étanchéité des pistons : Dans un moteur Alpha, la moindre fuite d’air comprimé est fatale. Le jeu entre nos pistons et les parois des canettes, bien que réduit, laisse probablement échapper la pression avant qu’elle ne puisse pousser la roue.
  • Le volume mort : L’air contenu dans les tubulures de liaison entre les deux canettes est peut-être trop important par rapport à la course de nos pistons, diluant ainsi l’effet de la compression.

Conclusion et remerciements !

Bien que notre roue ne tourne pas encore de manière autonome, ce projet reste une réussite pédagogique immense. Nous avons traversé toutes les étapes du métier d’ingénieur : de la conception théorique sur SolidWorks à la fabrication concrète au FabLab, en passant par la gestion des imprévus techniques.

Apprendre que la mécanique de précision ne tolère aucune approximation a été notre plus grande leçon. Ce prototype constitue une base solide que nous pourrions améliorer en travaillant sur des pistons rodés ou une meilleure isolation thermique.

Nous adressons un grand merci à Monsieur Haddad pour son accompagnement et ses conseils techniques tout au long de cette aventure. Ce projet de Peip 2 à Polytech Angers restera pour nous une expérience marquante de travail d’équipe et de persévérance.

PIZZO’FLOP


Projet PEIP 2A PIZZO’FLOP


Simulation d’une usine à pizzas dans le but de l’optimiser

Nathan BESNIER ∗ Evann HUBERT ∗ Marin GUILLAUMOND ∗ Damien ROCOCO

PeiP2 — Polytech Angers, {nathan.besnier, evann.hubert, marin.guillaumond, damien.rococo} @etud.univ-angers.fr


Bienvenue chez Pizzo’Flop : De la pâte au carton !

L’objectif du travail était de construire une usine à pizza capable de produire un nombre prédéfini de pizzas à partir de matières premières reçues en gros.

Il est primordial de simuler une telle chaîne de production avant de la construire en vrai pour s’assurer que tout fonctionne sans accroc. En effet, la simulation permet de détecter les futurs « bouchons » (ce qu’on appelle des goulets d’étranglement) et d’éviter que des machines ne restent à rien faire pendant que d’autres sont surchargées. Modéliser l’usine sert donc à prévoir les besoins en personnel, à sécuriser les délais de livraison et à optimiser chaque mètre carré de l’atelier pour ne pas gaspiller d’argent.

Dans cet article, nous allons vous faire découvrir le protocole de création que nous avons suivi sur le logiciel FlexSim un outil de simulation 3D professionnel  avant de vous présenter les résultats de notre usine virtuelle.

Mots clés : coopération, entraide, écoute, savoir-faire

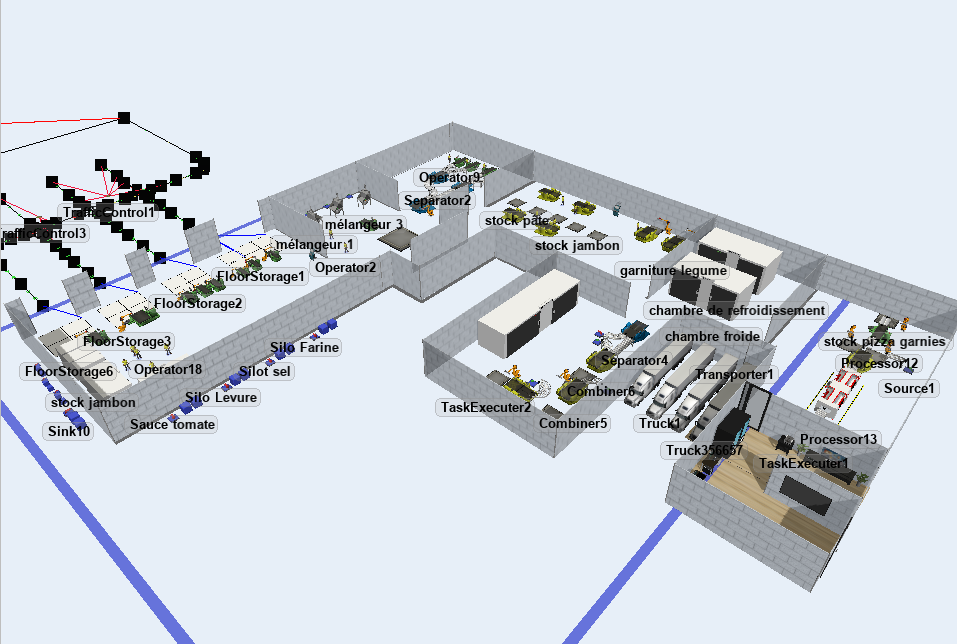
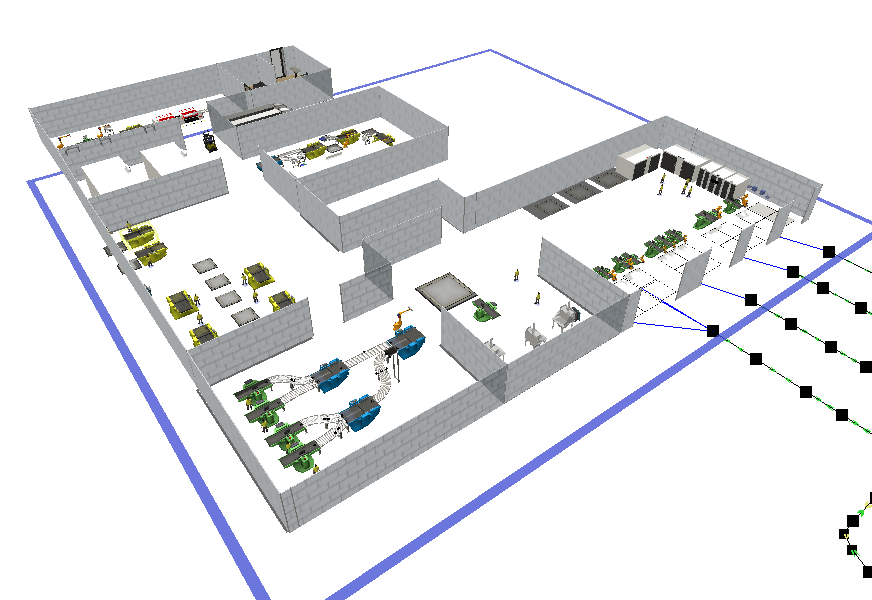
Vue d’ensemble de la ligne de production Pizzo’Flop sous FlexSim : intégration des 8 modules de fabrication.


Pizzo’flop : La simulation au service de l’industrie

Dans le cadre de notre projet de deuxième année à Polytech Angers, nous avons été répartis en groupes sur un sujet intitulé Pizzo’flop, ayant pour but de concevoir et simuler une ligne de production de pizzas complète. Nous avons pris connaissance des contraintes imposées par le cahier des charges ainsi que des objectifs de performance qui nous étaient transmis. 

Notre travail s’est alors inscrit dans le cadre de l’ingénierie des systèmes et de l’optimisation des flux industriels. Dans notre cas, la modélisation d’une usine virtuelle est un défi de conception qui nécessite des connaissances en logistique, en gestion de production et en informatique.

L’objectif de notre travail était de construire une usine capable de produire un nombre prédéfini de pizzas à partir de matières premières reçues en gros. Nous avions à disposition le logiciel de modélisation 3D FlexSim, des guides techniques et les ressources informatiques de l’école. Nous avons alors réfléchi à la meilleure façon de transformer le cas d’étude d’une 

pizzeria en une simulation capable d’enseigner les principes du Lean Manufacturing (produire mieux en gaspillant moins).

L’objectif était donc de modéliser chaque étape de la fabrication, de la livraison des ingrédients par camion jusqu’au stockage final afin de tester virtuellement l’efficacité de l’usine. Ici, nous ne manipulions pas de pièces mécaniques réelles, mais des objets numériques (processeurs, convoyeurs, robots, opérateurs) que nous devions paramétrer et coordonner. Comme pour un véritable ingénieur en production, nous avons dû organiser les déplacements et les temps de cycle afin de supprimer les « points de blocage » et d’assurer une livraison fluide.Ce projet de deuxième année consistait à créer un simulateur interactif de ligne de production en utilisant FlexSim. À l’aide d’un dispositif numérique articulé autour de 8 étapes clés, nous avons recréé un environnement industriel réaliste. Ce modèle permet aujourd’hui de tester différents réglages en direct pour optimiser le rendement, offrant ainsi un support pédagogique concret pour comprendre les flux de production de demain.


La description du problème : Un défi technique et humain

Modéliser une usine, ce n’est pas juste “dessiner” des machines en 3D. C’est créer un système vivant où chaque seconde compte. Au cours de nos cinq mois de projet à Polytech Angers, nous avons été confrontés à trois problèmes majeurs qui auraient pu faire capoter le projet Pizzo’flop.


Le casse-tête du travail d’équipe : Dans le monde de l’ingénierie, on travaille rarement seul. Pourtant, le logiciel FlexSim impose une contrainte de taille : il ne permet pas à plusieurs personnes de modifier le même fichier en simultané. Pour un groupe de quatre étudiants, c’est un obstacle de taille. Comment construire une usine cohérente si on ne peut pas travailler ensemble sur la même maquette ? Il a fallu repenser totalement notre manière de collaborer pour éviter que l’un d’entre nous ne se retrouve au chômage technique pendant que l’autre avance.

L’overdose de données : Au début, nous voulions être les plus réalistes possible. Nous avons tenté de modéliser physiquement chaque ingrédients : chaque tranches de jambon, chaque morceaux de champignons, etc … Mais nous avons vite compris l’erreur : multiplier les objets 3D sature la mémoire vive de nos ordinateurs. Le logiciel finissait par ramer terriblement, allant jusqu’au crash complet du système. C’est un problème classique en simulation : il faut trouver le juste équilibre entre le réalisme visuel et la puissance de calcul de la machine.
La réalité du matériel : Nous avons aussi découvert que tous les ordinateurs ne se valent pas. En salle de TP, la différence de performance entre les anciennes machines et les nouvelles créait des décalages. Une simulation qui tournait parfaitement sur un PC récent pouvait mettre dix minutes à se lancer sur un autre. Il a fallu optimiser notre code pour que n’importe quel futur étudiant puisse utiliser notre outil, quel que soit son matériel.


Les méthodes utilisées : Diviser pour mieux avancer

Face à ces blocages, nous avons dû innover et appliquer des méthodes professionnelles de gestion de projet et de programmation.

Puisque nous ne pouvions pas travailler sur le même fichier, nous avons décomposé l’usine en 8 modules indépendants. Chaque membre du groupe est devenu le “chef de projet” de deux étapes spécifiques (par exemple : un sur la pâte et la cuisson, l’autre sur le garnissage et l’emballage). Nous avons développé ces 8 morceaux dans des fichiers séparés. Le défi final a été la “fusion” : assembler ces 8 briques pour qu’elles s’emboîtent parfaitement sans créer de bugs. Cela nous a obligés à définir des normes communes (vitesse des tapis, hauteur des convoyeurs) dès le départ.

Pour régler le problème des crashs, nous avons utilisé une astuce de pros : les Labels. Au lieu de créer un objet 3D lourd pour chaque ingrédient, nous avons créé une

” étiquette numérique” attachée à chaque ingrédients dans le stock. Cette étiquette contient toutes les informations : “Type : fromage”, par exemple. Le logiciel n’a plus besoin de “voir” les fromages, il lui suffit de lire l’étiquette pour savoir comment traiter la l’ingrédient. C’est ce qui a rendu notre simulation plus fluide.

L’intelligence du flux (Process Flow) : Pour coordonner les robots, les chariots automatiques (AGV) et les camions, nous avons utilisé le Process Flow. C’est un outil de programmation visuelle qui ressemble à un logigramme. Nous y avons codé les “règles de priorité” de l’usine. Par exemple :

  • Si le stock de fromage est bas, alors appeler un opérateur.

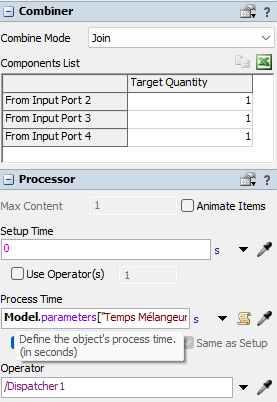
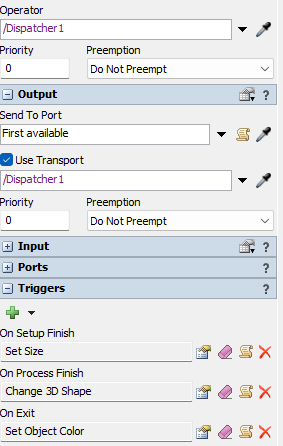
Fenêtre de propriétés d’un “Combineur” sous FlexSim


L’analyse des résultats : Faire parler le modèle

Une fois que l’usine Pizzo’Flop a commencé à tourner sans bug, le vrai travail d’optimisation a pu débuter. Grâce aux outils statistiques de FlexSim, nous avons pu transformer les déplacements des petits personnages et des convoyeurs en graphiques concrets.

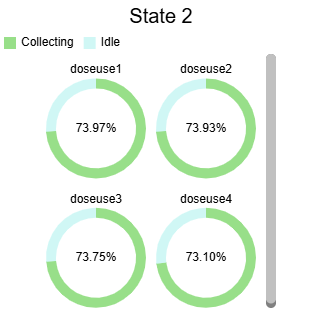
C’est ici que la magie opère : nous avons identifié que le véritable point de blocage n’était pas forcément là où on l’imaginait. Par exemple, ajouter un four supplémentaire ne servait à rien si le préparateur de pâte n’arrivait pas à suivre le rythme en amont. En observant les taux d’occupation des machines, nous avons pu équilibrer la ligne pour que personne ne soit en surchauffe pendant que d’autres attendent. On peut ainsi tester plusieurs scénarios « Lean » : que se passe-t-il si on réduit la taille des stocks intermédiaires ? Si on change l’ordre des commandes ? Le modèle nous donne la réponse instantanément, permettant de passer d’une intuition à une preuve par les chiffres.


Le tableau de bord : une expérience “clés en main”

Le but final du projet n’était pas seulement de créer une usine performante, mais de fournir un outil pédagogique simple. Pour cela, nous avons développé un Dashboard (tableau de bord) interactif.

Plutôt que de plonger dans les lignes de code ou les menus complexes de FlexSim, l’enseignant ou l’étudiant dispose d’une interface simplifiée. En quelques clics, il peut modifier le nombre d’opérateurs, accélérer une machine ou changer le type de pizzas prioritaires.

Les résultats s’affichent en temps réel : coût de production, temps d’attente moyen d’une pizza, et rendement global. Couplé au mode d’emploi que nous avons rédigé, ce dispositif permet à n’importe quel utilisateur, même débutant, de “jouer” avec les paramètres de l’usine pour comprendre par lui-même les grands principes de l’organisation industrielle.

Un petit mot de fin : Prêts pour l’industrie 4.0 ?

En conclusion, l’aventure Pizzo’Flop a été bien plus qu’un simple exercice de modélisation. Elle nous a plongés dans la réalité du métier d’ingénieur : jongler avec des contraintes techniques, résoudre des problèmes imprévus et surtout, apprendre à faire converger nos idées au sein d’un groupe.

D’une simple étude de cas, nous avons réussi à tirer un outil pédagogique complet qui rend les principes du Lean concrets et visuels. Nous repartons avec une maîtrise solide de FlexSim et la satisfaction d’avoir créé un support qui, nous l’espérons, aidera d’autres étudiants à comprendre que l’optimisation n’est pas qu’une affaire de chiffres, mais une véritable science de l’organisation.

Remerciements

Nous tenons à exprimer notre profonde gratitude à Monsieur Sylvain Verron pour son accompagnement tout au long de ce projet.

Merci pour votre soutien constant, vos conseils techniques précieux et votre bienveillance. Votre approche nous a permis de progresser avec confiance, même face aux défis les plus complexes. Cet échange nous a énormément apporté, tant sur le plan des compétences en ingénierie que sur notre manière d’appréhender la gestion de projet en équipe.

C’est grâce à cet encadrement de qualité que Pizzo’Flop a pu passer du stade de concept à celui de simulation fonctionnelle et aboutie !

fait par Damien, Marin, Nathan B, Evann

Projet “Sabre Laser”

Le but de notre projet est de mettre au point un sabre laser issu de l’univers de Star Wars. Que tu ne connaisses pas Star Wars, que tu ignores ce qu’est un sabre laser, ou que tu sois un(e) véritable passionné(e), n’hésite pas à t’installer confortablement et à suivre notre aventure dans une galaxie lointaine, très lointaine…

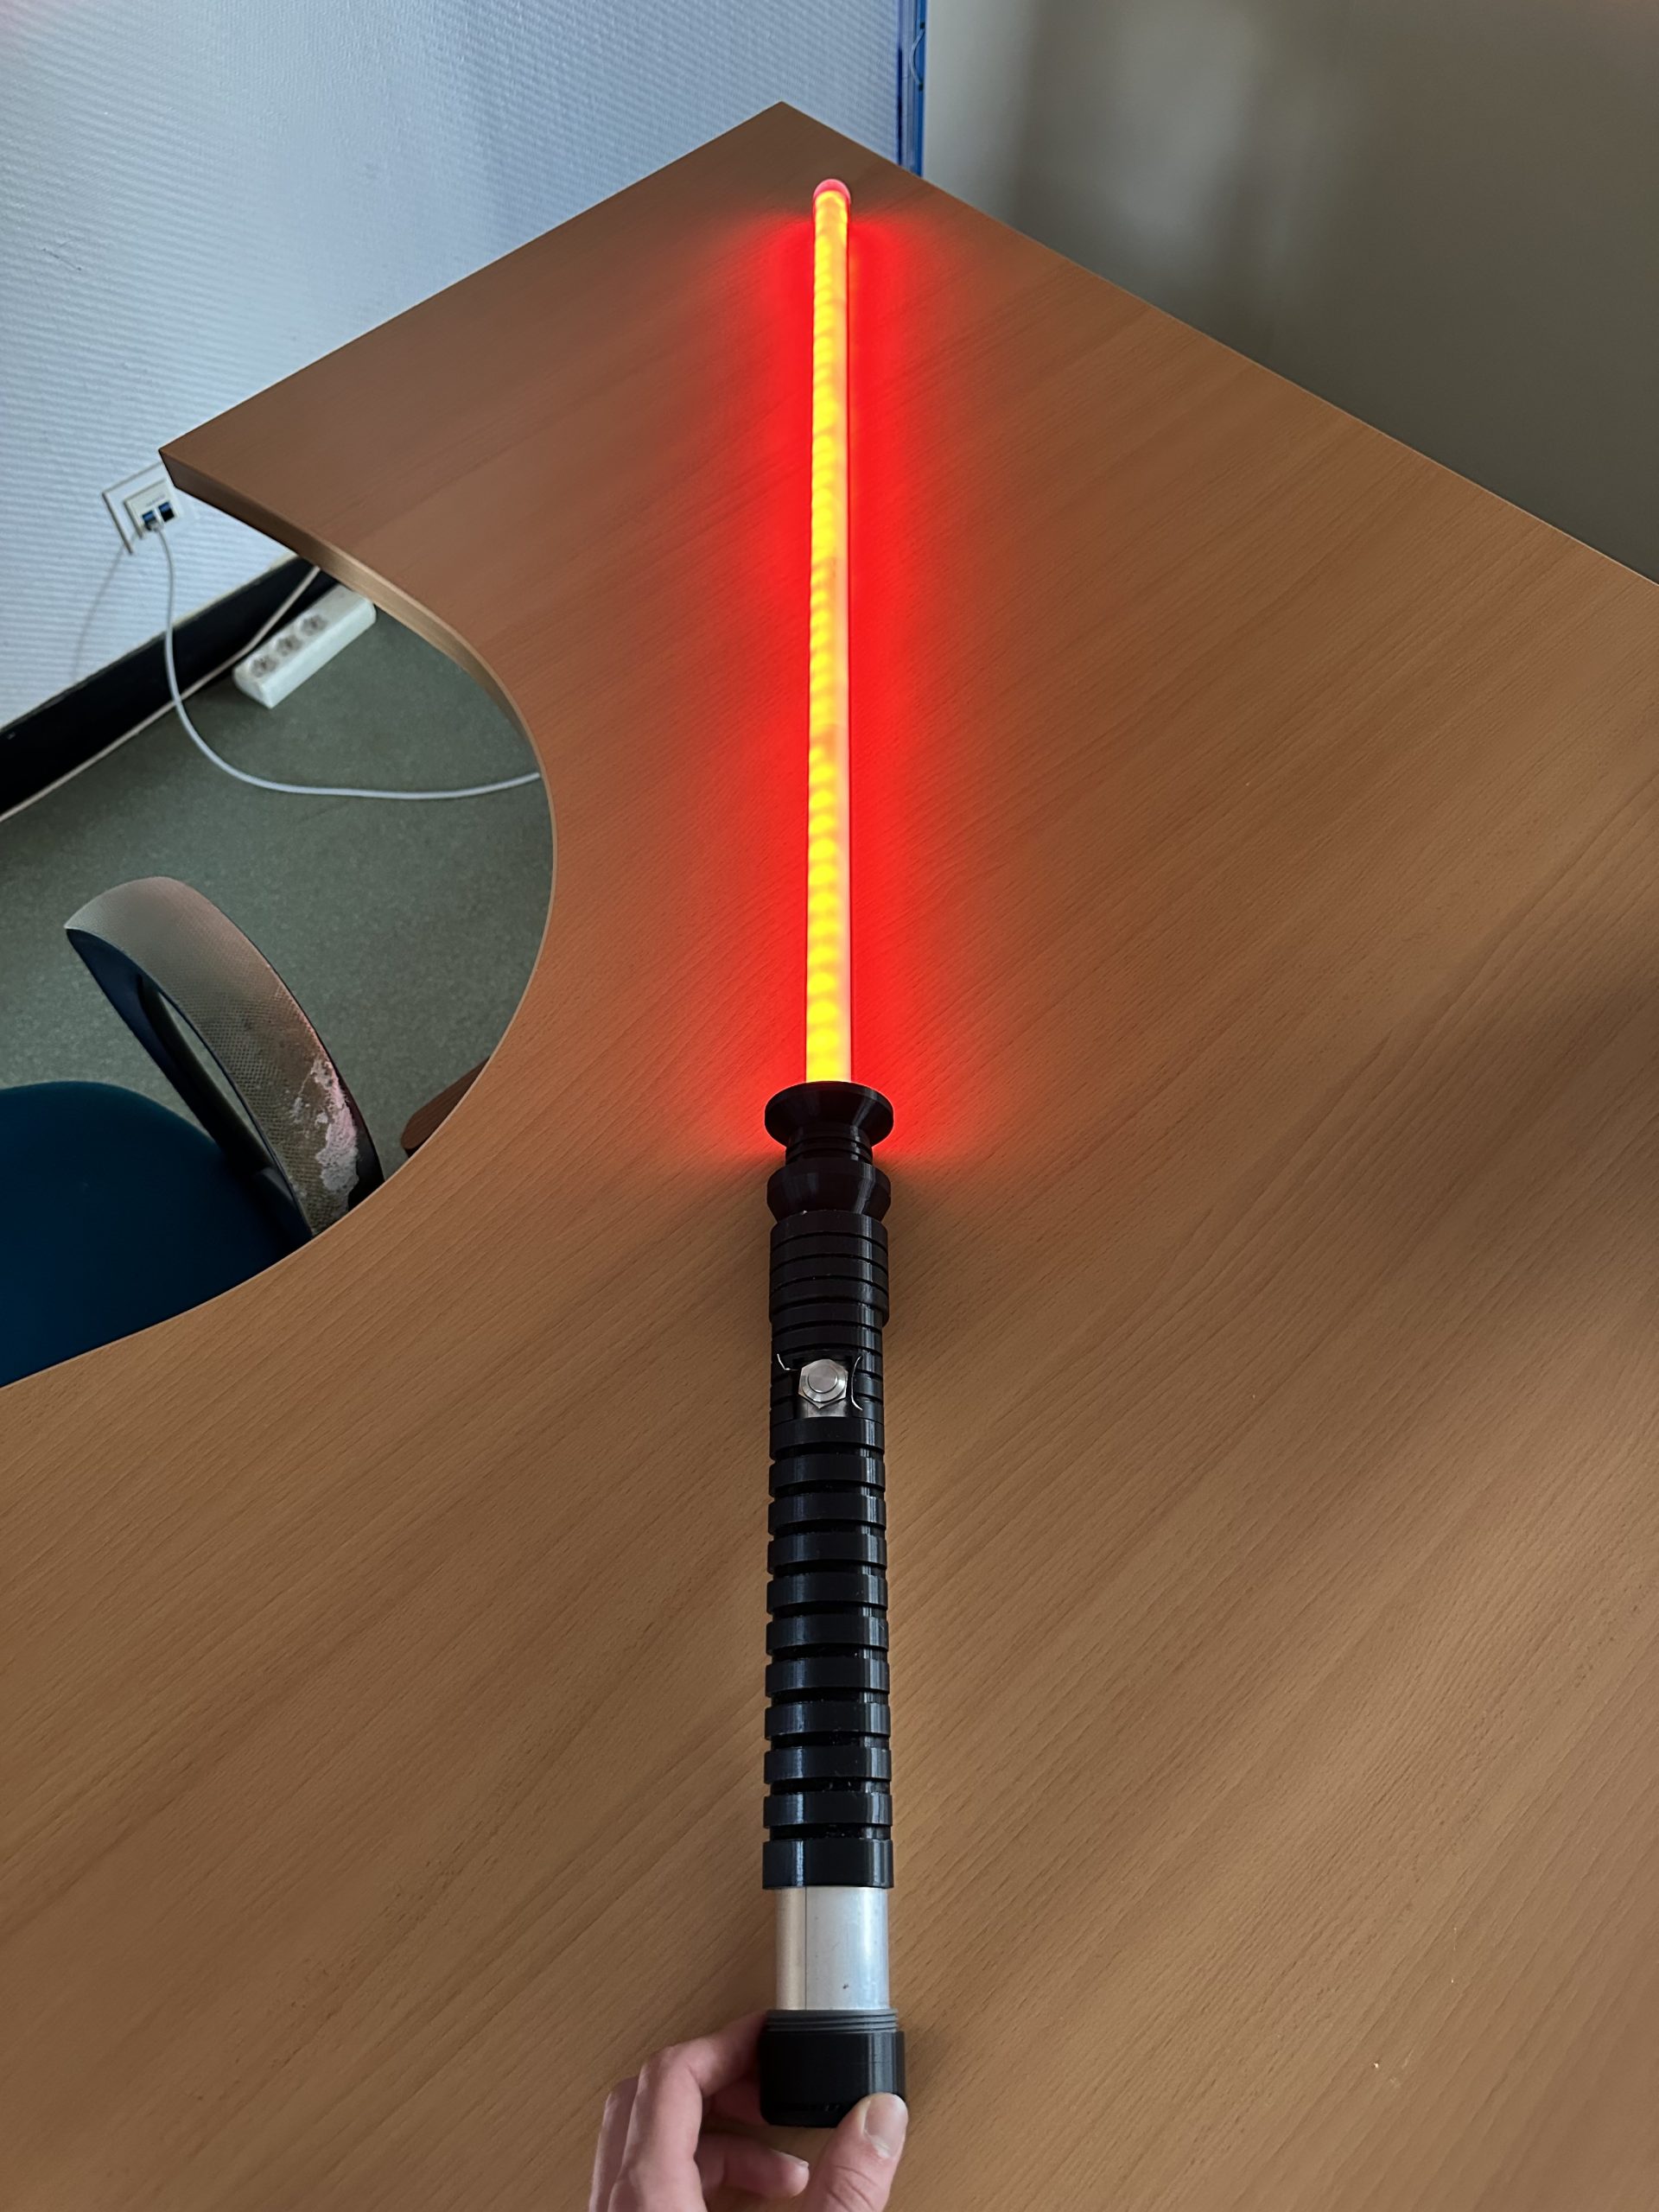
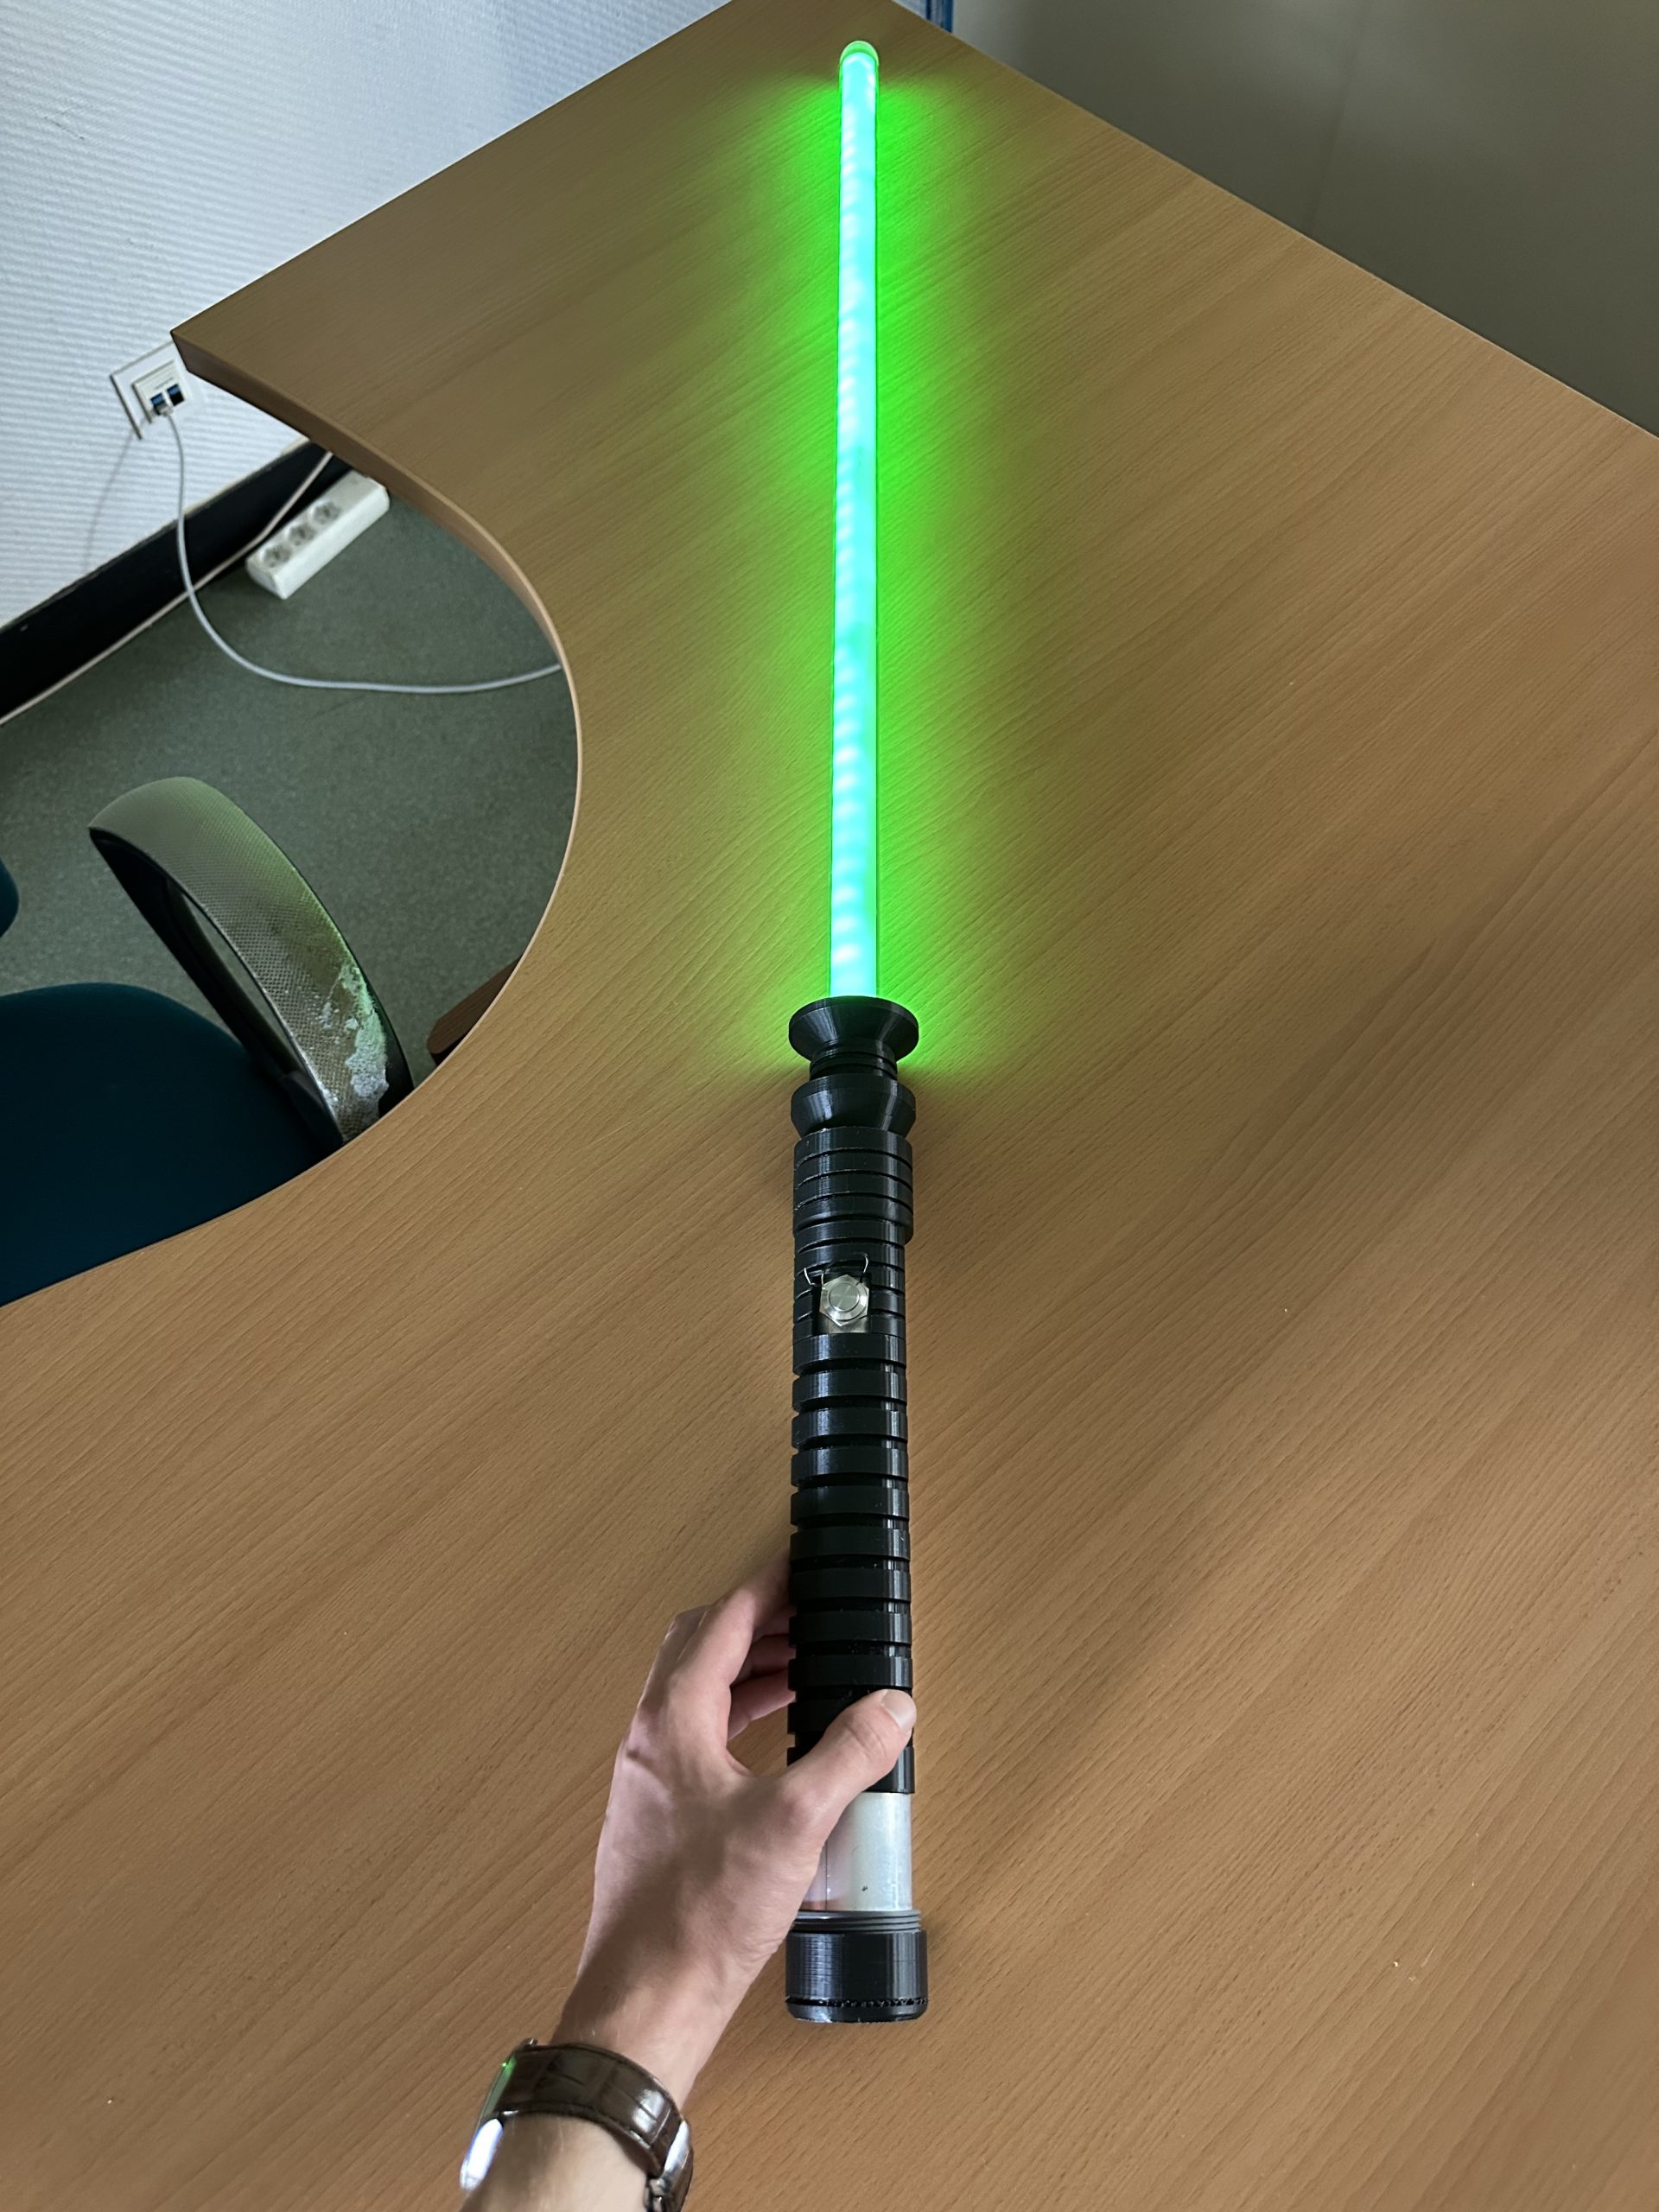
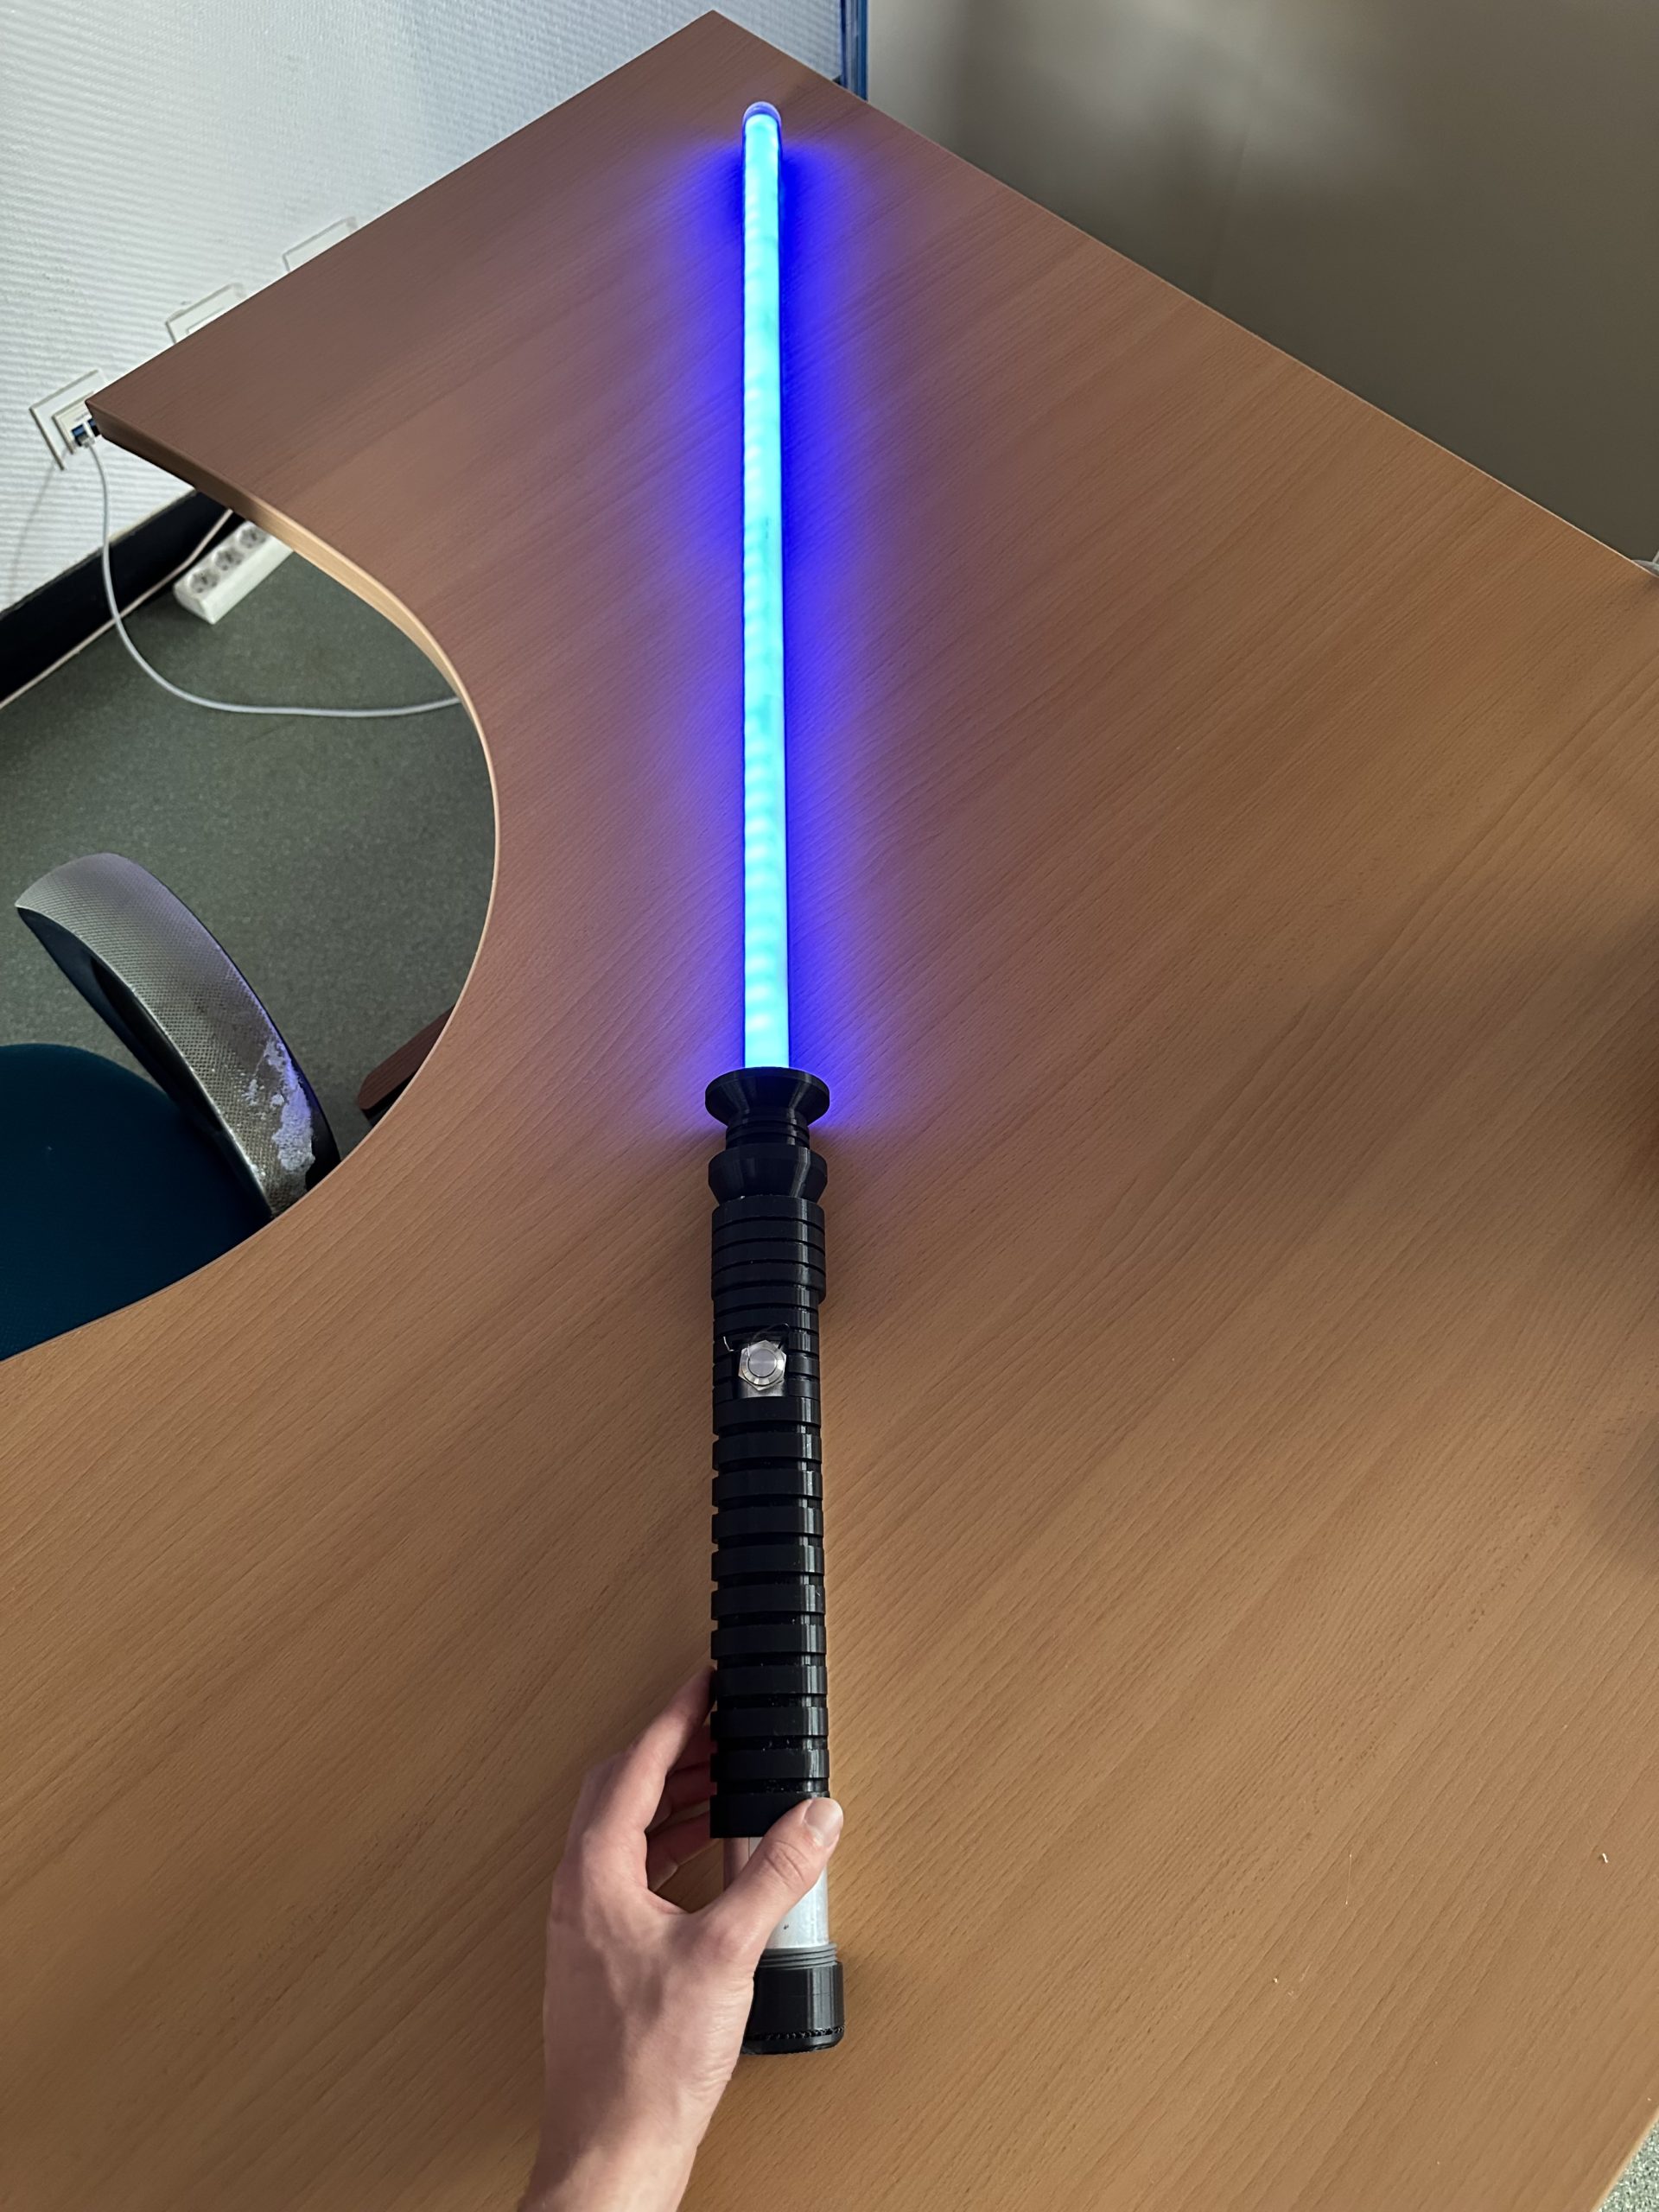
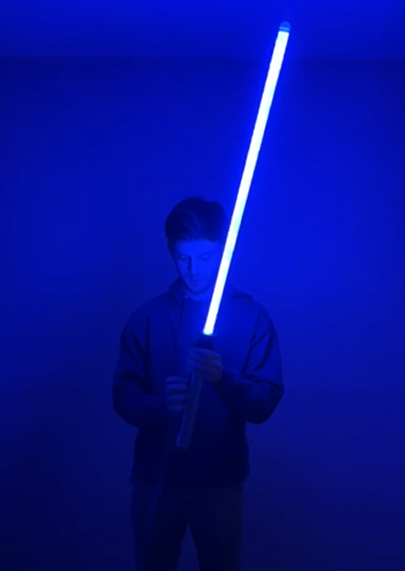
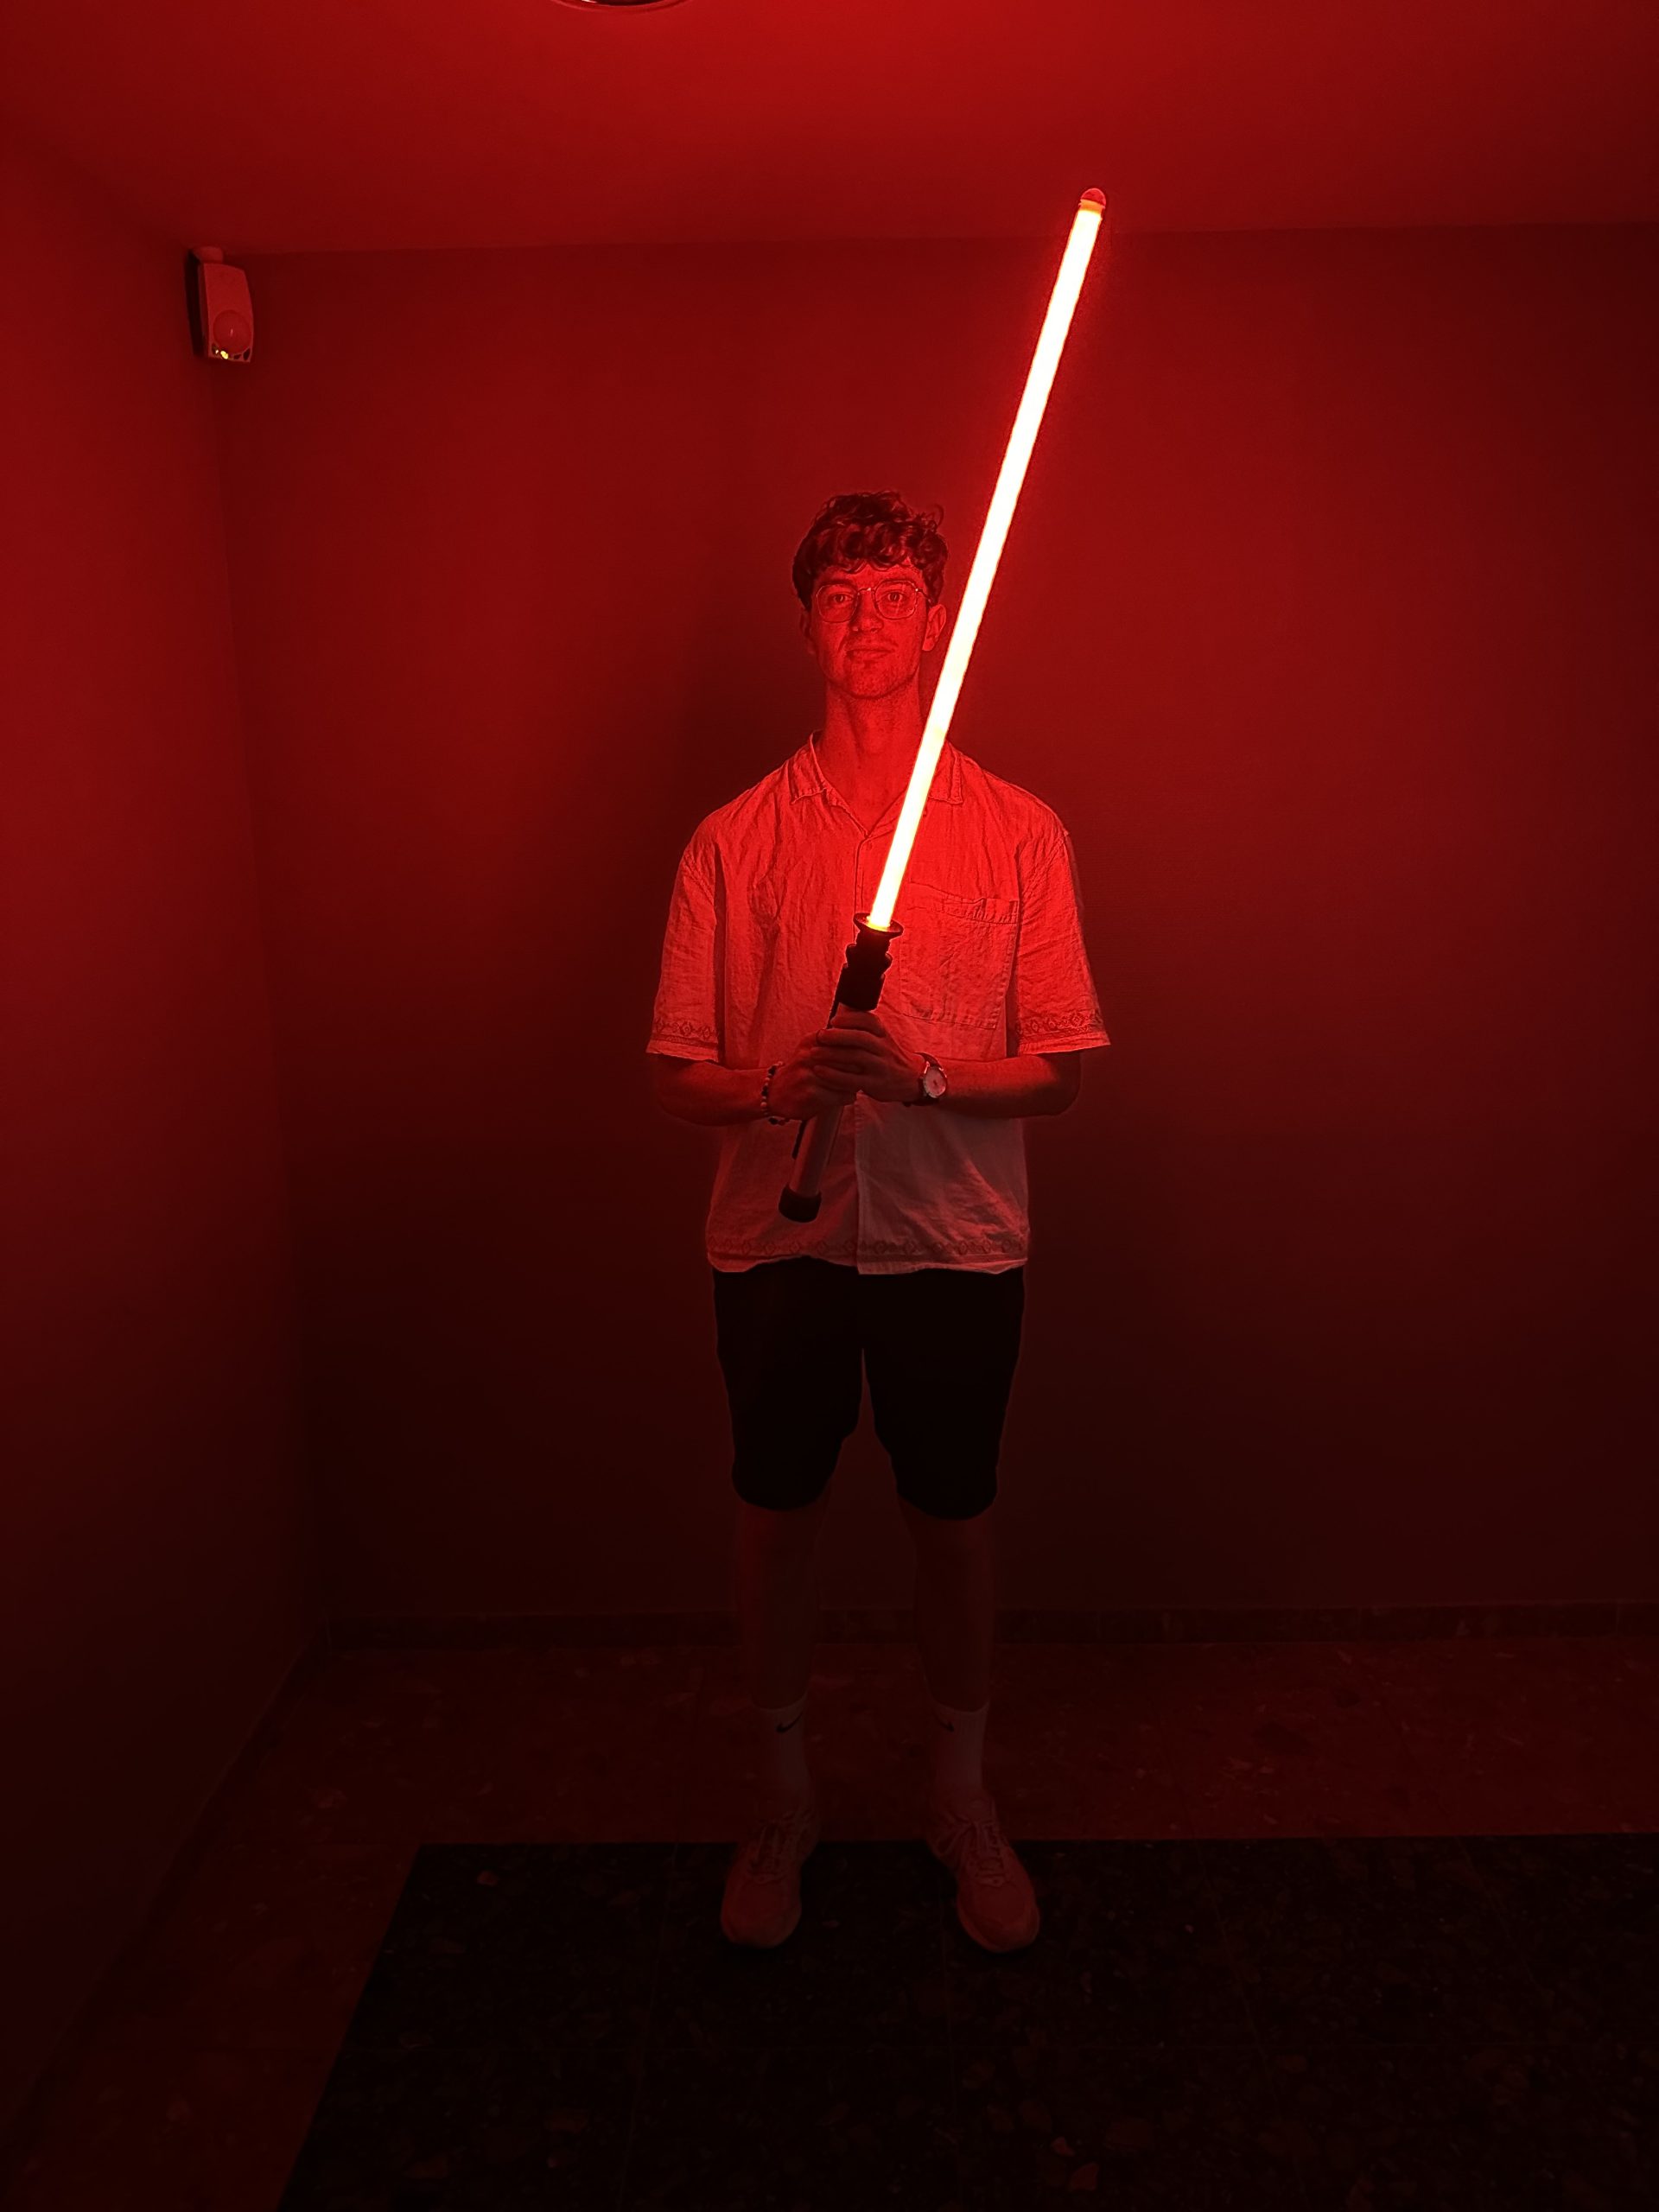
Voici à quoi ressemble un sabre laser, l’arme légendaire des chevaliers Jedi. Une arme capable de trancher presque n’importe quel matériau, une arme d’élite que seule une infime partie de la population maîtrise avec aisance. Seul après un entrainement acharné, l’utiliser tu pourras… hmmh

Voici donc ton guide afin de compléter ta formation.

L’inventaire

  • Un manche en Aluminium de 40mm de diamètre et 2mm d’épaisseur
  • Un bandeau LED ARGB de 2m
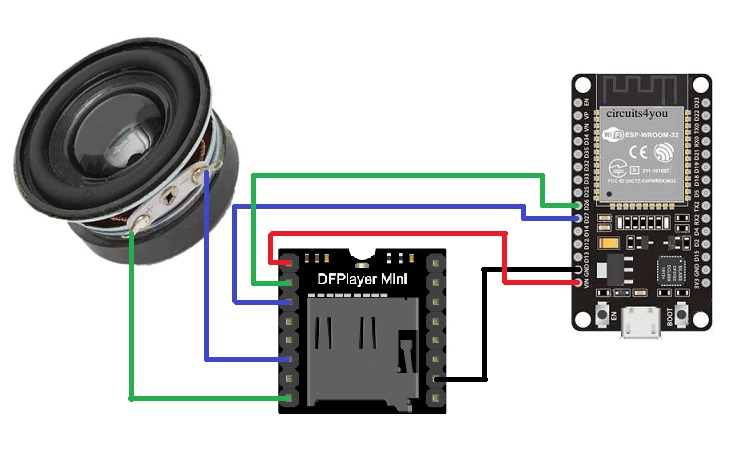
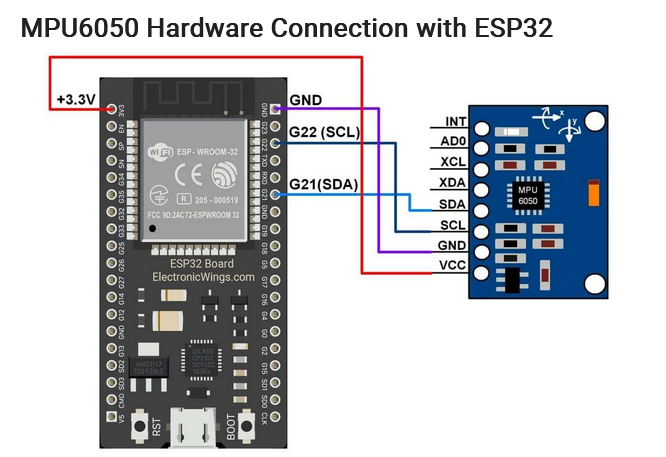
  • Une carte ESP-32 WROOM
  • Un haut-parleur
  • Un gyroscope (MPU-6050)
  • Un bouton
  • Un lecteur de carte SD (DFPlayer mini)
  • Une batterie Li-ion 3.7V
  • Un chargeur
  • Un booster 5V
  • Un coupleur
  • Un tube en plastique transparent 1m
  • Une Imprimante 3D
  • Beaucoup de fil
  • Un fer à souder

Étapes de Conception :

I-Le programme et câblage des composants

Dans un premier temps, il est essentiel de lire attentivement la documentation des différentes cartes électroniques afin de comprendre comment brancher correctement les différents composants. N’oublie pas non plus de te familiariser avec la programmation sur Arduino, une étape tout aussi importante.

Lien pour l’installer

Une fois le logiciel installé, il faut ajouter les bibliothèques de données correspondants à vos composants. Bien, une fois tout cela préparé, on peut commencer.

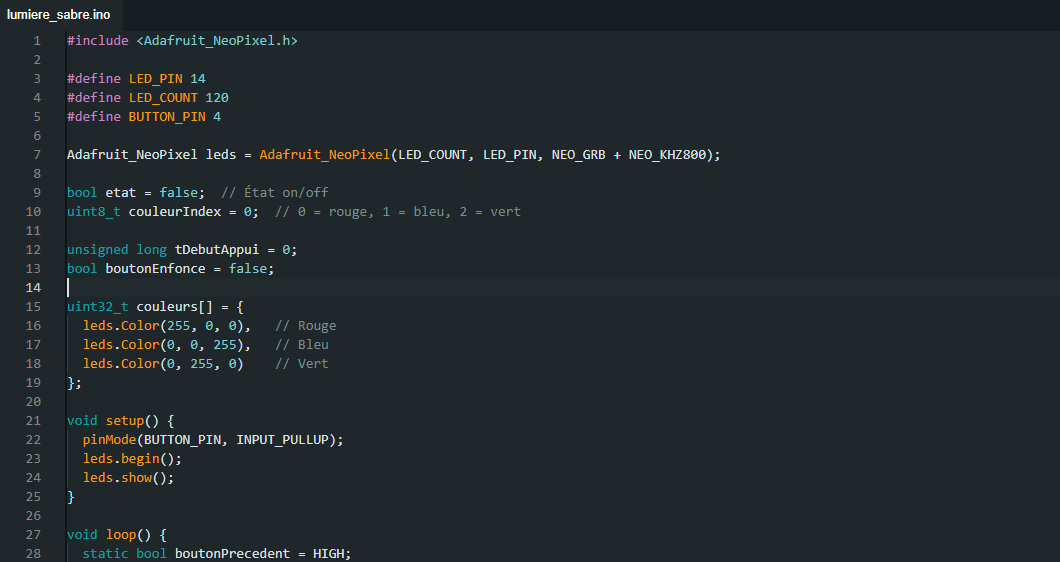
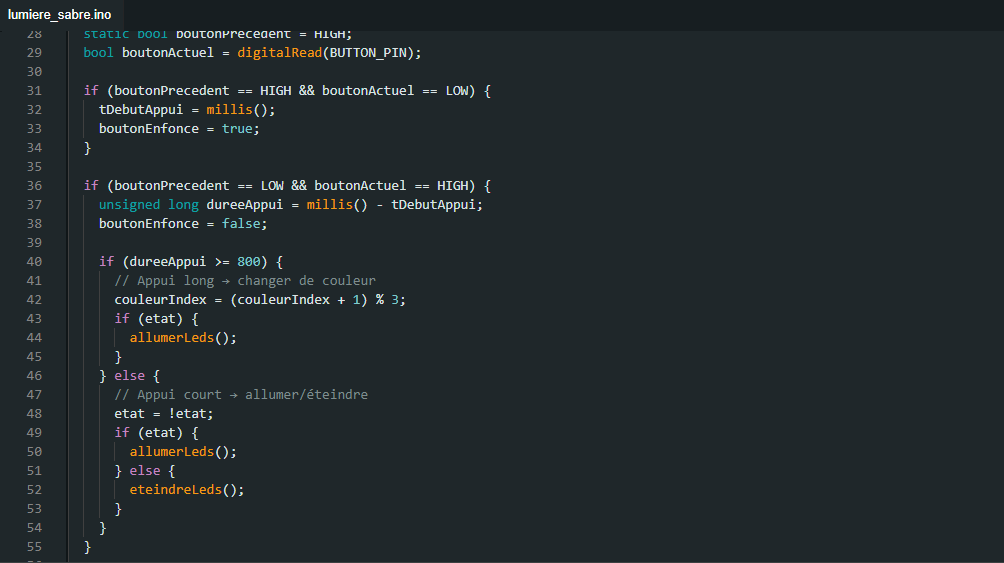
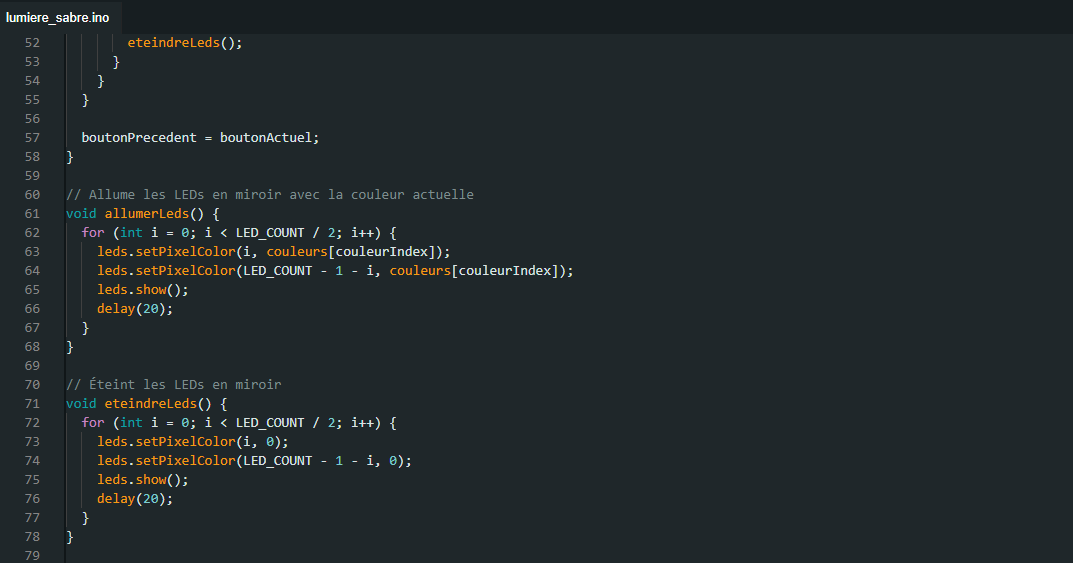
  • Afin de partir sur une base solide, il est nécessaire d’allumer et d’éteindre le bandeau LED en appuyant sur un bouton.
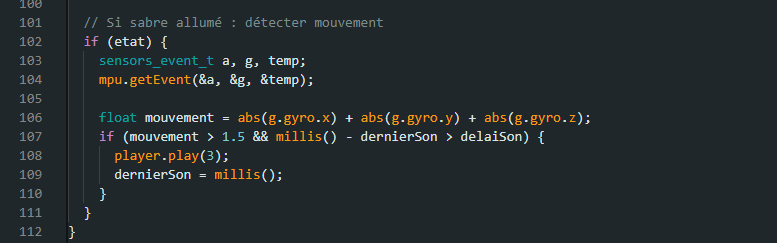
  • Ajoutons désormais le lecteur SD ainsi que l’hautparleur. Ces 2 composants permettent de retranscrire le son du sabre en fonction des différentes actions que l’on fait. Pensez à télécharger les sons sur une miniSD au préalable. Attention cependant, lorsque vous téléchargerez vos pistes sons, numérotez les dans l’ordre de téléchargement, pour éviter de se faire surprendre comme nous.
  • Que serait un sabre laser si le son ne réagit pas à nos actions ? Ça serait un peu fade non ? Installons alors un gyroscope afin de lier le mouvement du sabre au son que celui-ci émet.
  • C’est bon nous avons notre base maintenant nous allons l’alimenter ! La batterie Li-ion se positionnera dans le coupleur qui transmettra le courant aux différents composants. Le problème est que tous les composants fonctionnent à 5V et notre batterie délivre du 3.7V alors il va falloir souder cela à un booster 5V pour pouvoir délivrer la tension requise.

II-Modélisation et Supports

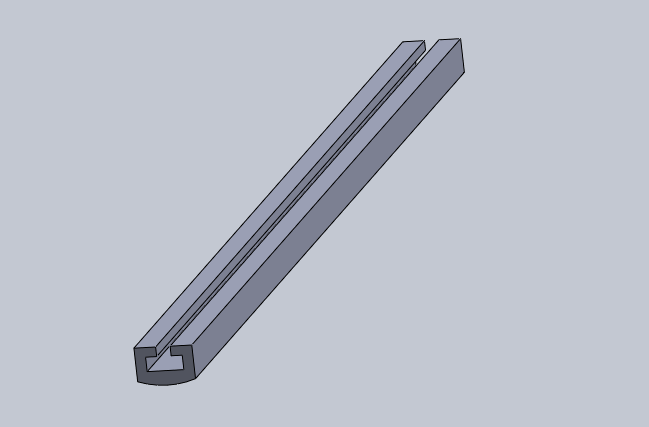
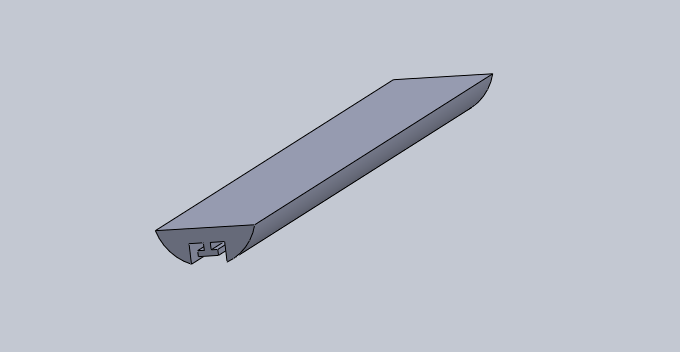
  • Il nous faut poser nos composants sur une surface plane pour que ceux-ci soient en équilibre mais il faut aussi qu’ils passent dans le tube en Aluminium. Nous voici donc lancé dans la création de notre rail et support de composants. Grâce à SolideWorks, vous allez pouvoir créer un rail répondant à vos contraintes. Dans notre cas cela n’est pas très compliqué, il faut concevoir quelque chose qui épouse la forme du tube tout aillant une partie plane nous permettant de poser tous nos composants dessus et que cela passe dans notre manche.
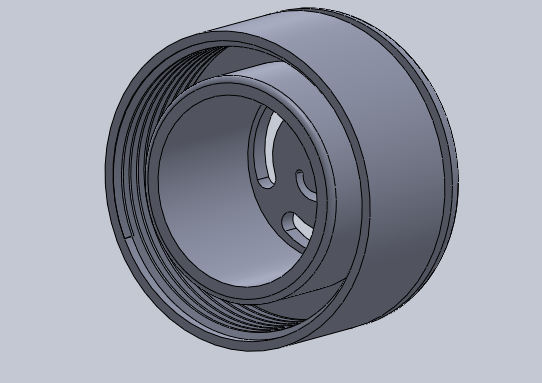
  • Au bout de ce manche, il sera important de pouvoir y placer l’hautparleur donc il nous faut créer un bouchon avec des ouvertures afin que le son passe ainsi qu’un système de buté qui nous permet de bloquer le rail pour qu’il ne bouge pans les mouvements. Il nous est paru évident qu’un filetage serait la méthode la plus simple pour placer ce bouchon et pouvoir serrer à notre guise. Ce bouchon est donc accompagné d’une bague filetée que nous placeront au bout du tube pour pouvoir y fixer notre bouchon.
  • Créons la lame, il faut prendre les 2 tubes en plexiglas ainsi que du papier calque. Dans un premier temps nous allons plier le bandeau LED équitablement pour avoir le même nombre de LED de chaque côté. Après cela, il faut passer un fils entre les 2 rangées de LED et faire un nœud. Passer le fil dans le petit tube et tirer pour faire passer le bandeau LED facilement dans le tube. D’une autre part, il faut couper le papier calque de la taille du grand tube. Enroulez-le le plus finement possible et passer le dans le grand tube. Passez ensuite le petit tube avec les LED dans le grand tube. Sur SolidWorks, créez un bouchon permettant de faire le bout de la lame et de fixer le petit tube et grand tube à l’intérieur de celui-ci afin qu’ils ne bougent plus et soient centrés.
  • Sur SolidWorks créez les éléments de style, faites preuve d’imagination 😊
  • Percez un trou du diamètre de votre bouton à l’endroit souhaité.

Les conseils pour ne pas être surpris

  1. Pour la longueur de votre rail et glissière, pensez bien à placer vos composants alignés sur une table afin de déterminer la longueur idéale avec un excédent de 5-8 cm pour pouvoir bourrer les fils supplémentaires.
  2. L’imprimante 3D n’est pas précise à 0,1mm près alors laissez toujours 0,2mm d’écart lorsque vous voulez emboiter 2 pièces.
  3. Lors de la soudure, n’essayez pas de souder sur les pins des cartes électroniques, prenez des petites plaques jaunes avec des trous afin de pouvoir souder plus sereinement et de façon plus propre.
  4. Lorsque vous soudez 2 fils entre eux, pensez vraiment à la gaine thermodurcissable pour qu’une fois à l’intérieur du tube en aluminium, il n’y ait aucun risque de faux contact.
  5. Faites très attention au sens de la batterie, une erreur et votre booster est grillé.( Ce serait dommage de se louper le jour de la présentation)
  6. N’ayez pas trop de fil, celui-ci est parfois dur à loger dans le manche à l’exception des fils du boutons qui devrons rester sortis du sabre même lorsque nous l’ouvrons.
  7. N’essayez pas forcément de coder votre esp32 avec l’intégralité du programme en un seul coup, séparez plutôt vos objectifs en plusieurs petits programme qui font fonctionner un composant, et assemblez le tout à la fin.

Un petit point conclusion

Voilà, vous avez toutes les bases requises pour créer votre propre sabre laser, libre à vous de le modifier selon vos goûts. En espérant que ce guide vous sera utile.

De notre côté, ce projet aura été l’occasion de mettre en œuvre nos connaissances en programmation, en modélisation 3D, mais aussi notre capacité à réfléchir à un problème et à trouver des solutions adéquates et réalisables. Ce fut une belle aventure.

De plus, nous aimerions remercier Mr. Sylvain BIGNON, tuteur de ce projet pour son aide précieuse et ses conseils avisés, ainsi que Mr. Boris RAYER pour toutes les commandes passées en impression 3D et ses conseils techniques.

HUCHET Ethan, SARRAZIN Thibault.

Projet “Virtual Feedback”

Bienvenue dans le nouveau monde du goût et des surprises

Notre projet consiste à créer un restaurant virtuel de type Fast-Food dans lequel vous découvrirez une nouvelle façon de consommer et d’interagir avec les aliments. Ici, chaque plat virtuel prend vie au bout de vos doigts grâce à un système de retour tactile innovant.

Lorsque vous touchez un aliment dans ce monde en immersion, trois volets s’ouvrent à vous:

  • Sa composition
  • Ses apports énergétiques et caloriques
  • Les sports à pratiquer pour éliminer ses graisses

Ce projet s’inscrit dans une démarche de clarté, de bienveillance et d’éducation nutritionnelle. Nous voulons offrir à chacun une expérience immersive et ludique, qui va au-delà du simple repas virtuel: un vrai outil de prise de conscience et de responsabilisation face à son alimentation.

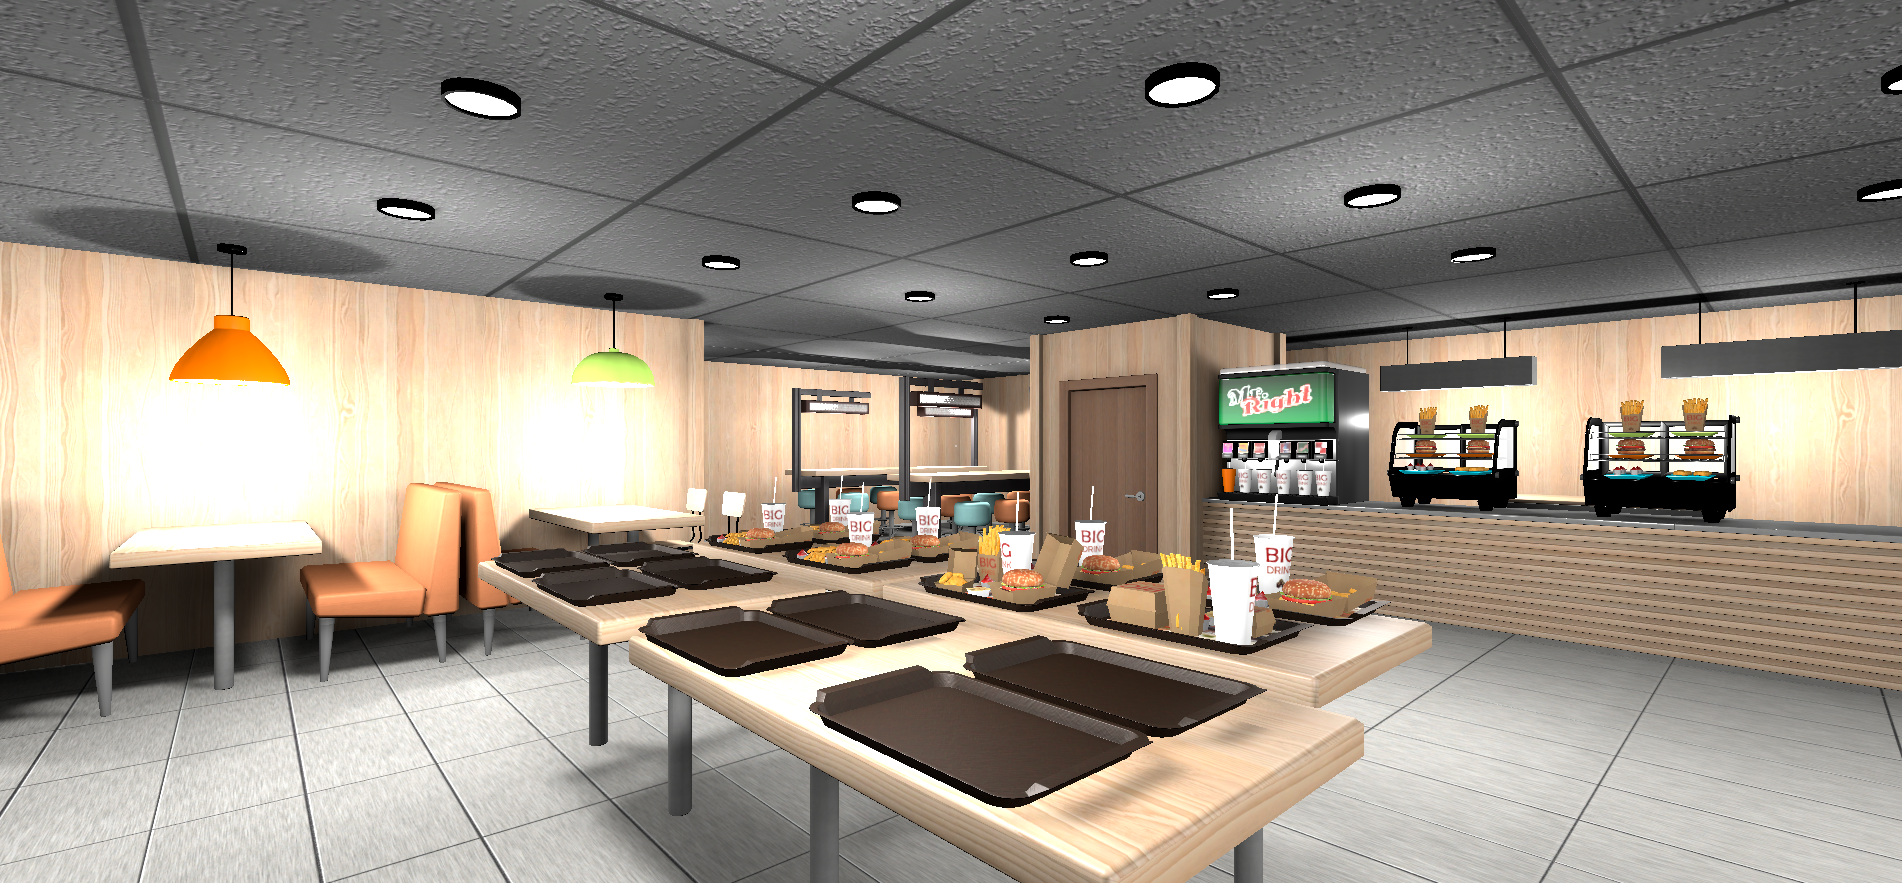
Présentation de l’intérieur du restaurant

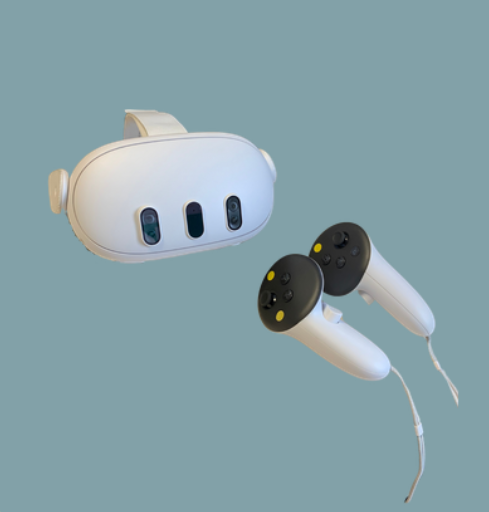
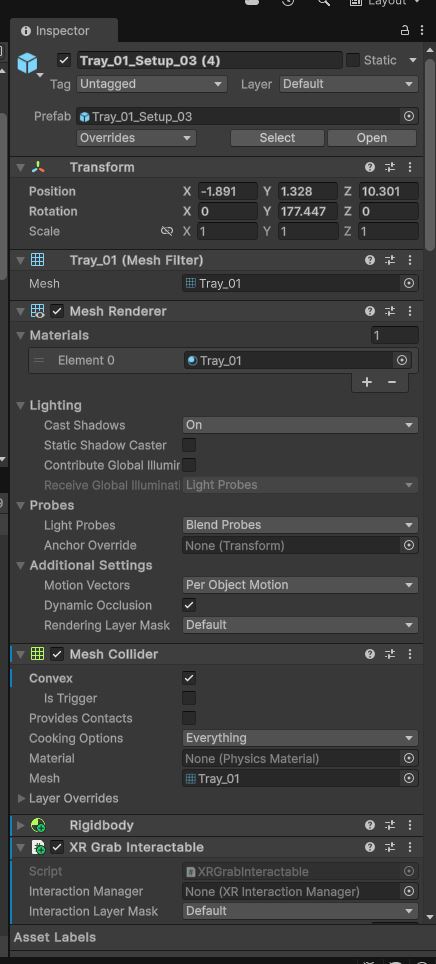
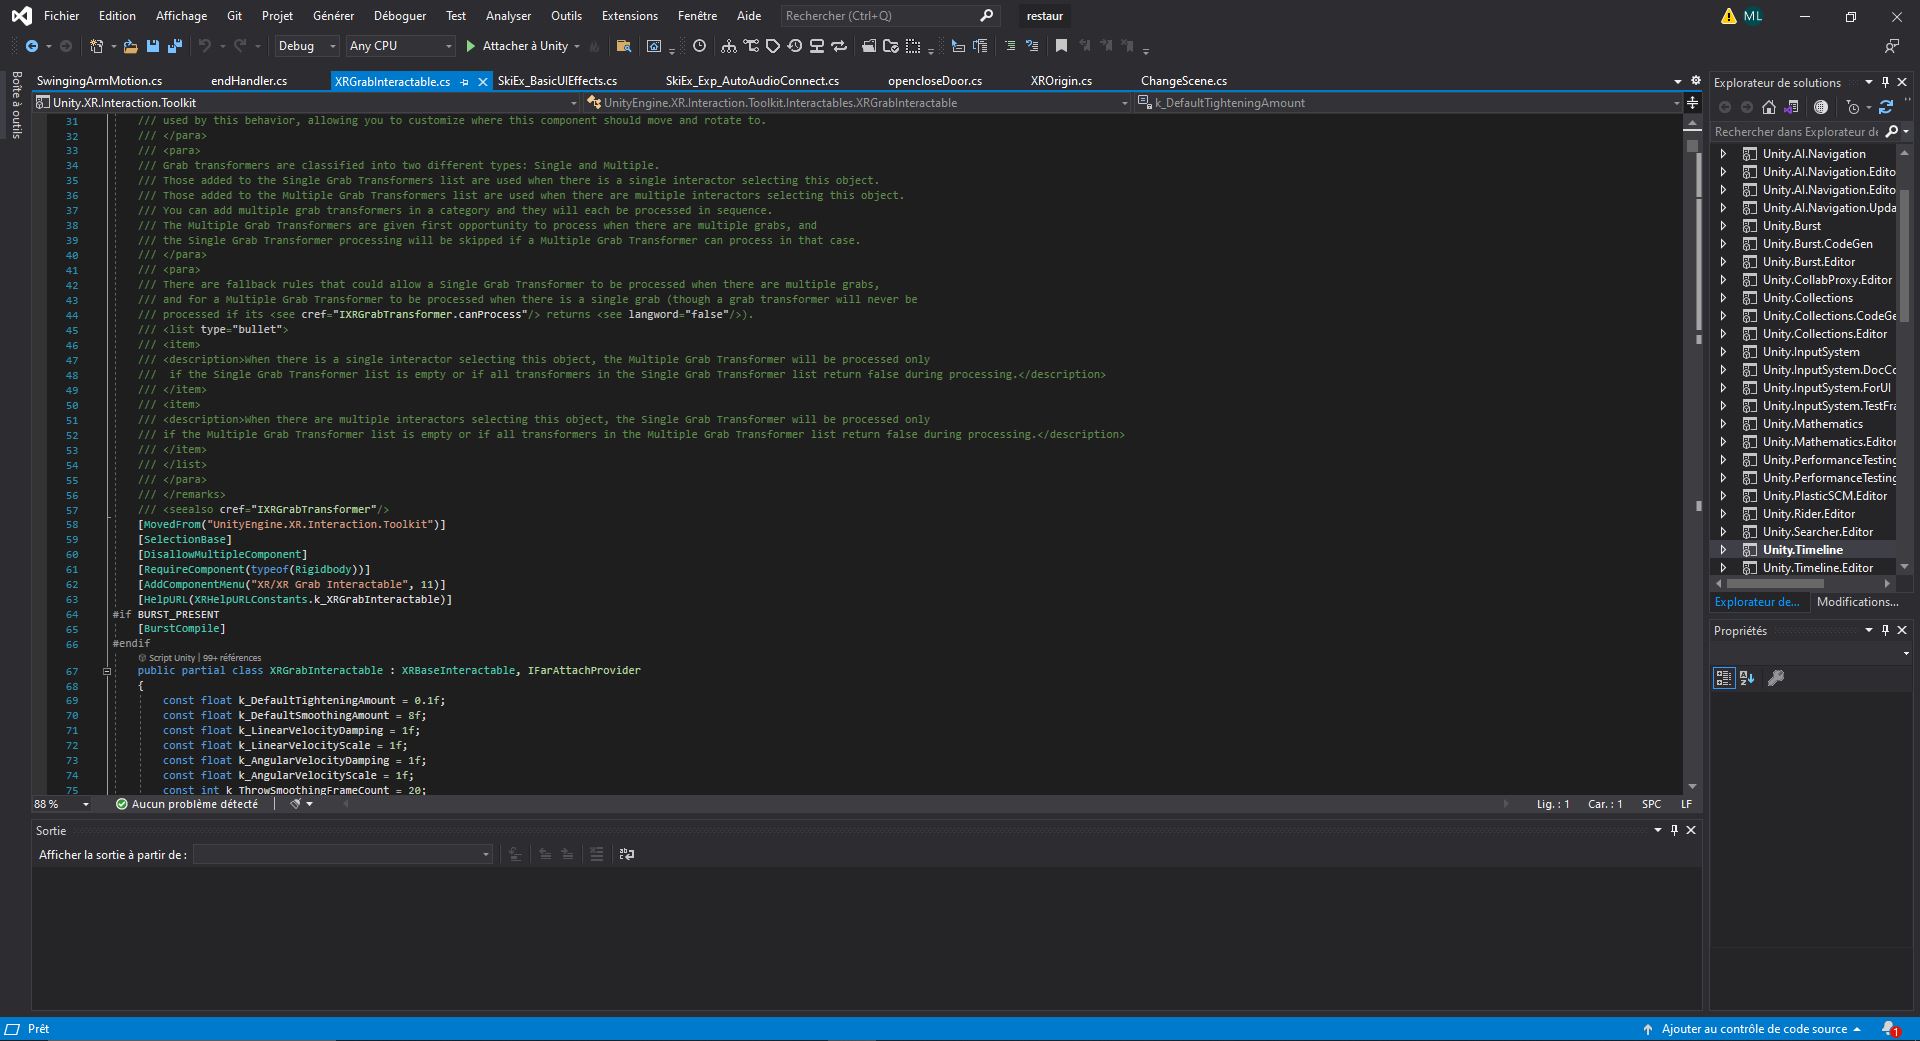
Pour mener à bien ce projet nous avons utilisé des casques VR MetaQuest (3, 3S, …) accompagnés de leurs joysticks, ainsi qu’un actionneur qui vibre pour restituer les sensations physiques. Nous avons importé le restaurant virtuel depuis l’asset store de Unity et l’avons personnalisé dans l’environnement de travail Unity. Cet environnement permet de créer des objets puis de les animer directement à travers l’inspecteur ou une application de développement telle que Vscode en codant avec Csharp.

MetaQuest 3 avec ses joysticks
L’inspecteur qui permet de modifier les paramètres de nos objets
Visual Studio, l’application où on écrit les scripts ajoutés à nos objets

Il est important de rappeler que:

La réalité virtuelle (VR) permet de simuler et d’expérimenter différents environnements virtuels via des techniques et outils d’immersion et d’interaction 3D (casque VR…) 

Pour concevoir notre Fast-Food virtuel, il a fallu:

  • Importer des objets(chaises, tables…) et les organiser afin d’optimiser l’espace
  • Intégrer un système d’éclairage réaliste
  • Ajouter des plateaux, des aliments et les animer
  • Arm-swinging: Afin de rendre l’univers virtuel le plus naturel possible, nous avons mis en place la technologie dite arm-swinging: en bougeant les bras comme lors d’une marche normale, l’utilisateur se déplace de manière intuitive dans le restaurant.
  • Joysticks: Il se trouve que l’utilisateur peut aussi utiliser les joysticks des manettes du casque VR pour se déplacer. Cette façon est moins fatiguante et offre un déplacement plus fluide et précis.

Dans le but de vous faire découvrir et ressentir des choses incroyables, nous avons mis en place plusieurs effets fascinants qui s’activent dès que vous interagissez avec les éléments du restaurant.

L’actionneur

Dès que vous prendrez un plateau, une cannette ou un burger par exemple, un actionneur vibrera avec une intensité proportionnelle au poids de l’élément pris.

L’audio

En complément, des fichiers audios qui commentent vos actions: par exemple lorsque vous prenez un plateau, vous entendrez “plateau pris” et lorsque vous le lâchez vous entendrez “plateau lâché”. Ces voix seront variées pour enrichir l’expérience.

Les fenêtres d’informations

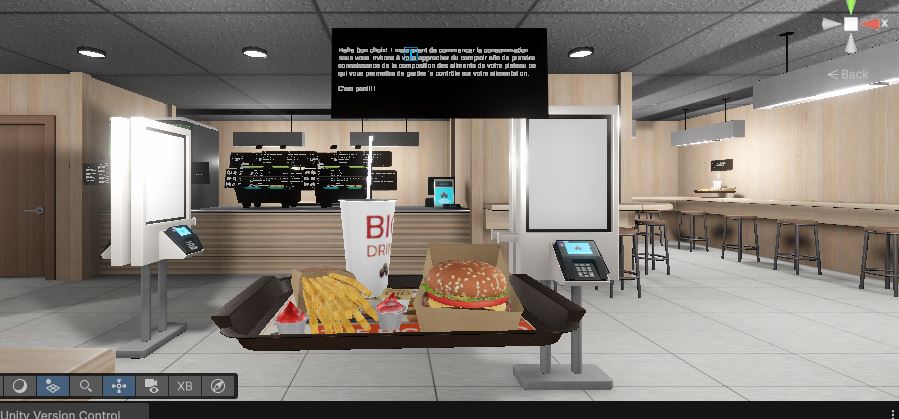
Lorsque vous prenez un plateau prérempli de nourriture par exemple vous verrez une fenêtre s’ouvrir devant vos yeux avec des instructions à suivre et lorsque vous prenez un aliment quelconque trois fenêtres distinctes s’ouvriront:
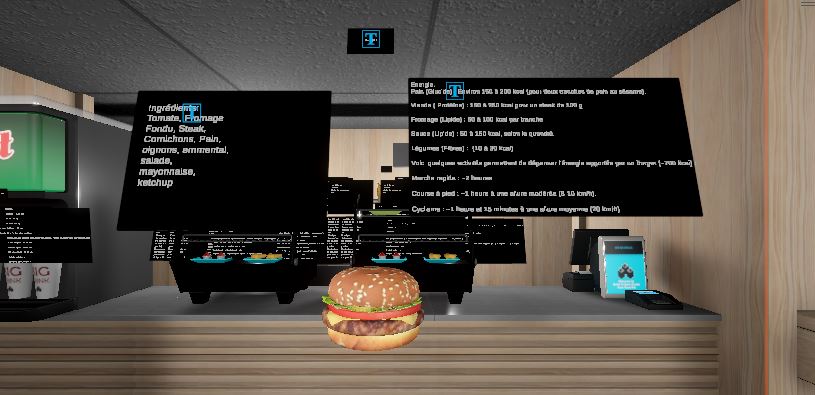
Une pour afficher le nom de l’aliment, une autre pour vous montrer ses ingrédients et une dernière pour vous montrer ses apports énergétiques, caloriques et les dépenses énergétiques nécessaires pour éliminer le gras accumulé.

Plateau prérempli accompagné d’une pop-up d’instructions
Bulles d’informations(Compositions, apports et dépenses énergétiques, nom) sur le burger pris
L’actionneur qui indique à l’utilisateur le poids des objets pris en adaptant sa fréquence de vibration

Ce projet nous a non seulement permis de découvrir et de nous familiariser avec la réalité virtuelle mais aussi de sensibiliser un large public à l’alimentation saine. Aujourd’hui, de nombreuses personnes s’alimentent mal, ce qui a de graves conséquences sur la santé physique et mentale.

Nous avons bénéficié d’une grande liberté de création et nous tenons à remercier tout particulièrement Paul Richard qui nous a aidé tout au long de ce projet. 

Merci de nous avoir lus! nous espérons que le projet vous a plu et qu’il vous donnera une envie de découvrir un monde virtuel plein de goût et de surprises.

Fait par: Ibrahima, Théophile et Martin

Polytech Angers – Projets PEIP2

Projet “Kinetic Art”

PROJET KINETIC ART

Introduction

Bonjour à toutes et à tous,

Bienvenue sur ce blog qui récapitule notre projet. Nous sommes deux étudiants de deuxième année de cycle préparatoire intégrée ici, à Polytech Angers. Si vous ne nous avez pas encore croisés dans les couloirs lors de ce semestre, c’est normal car nous ne sommes pas sortis de notre trou (la salle 214) pendant les 100 heures de notre projet passionnant à Polytech. Comme vous l’avez sûrement pu lire dans le titre, notre projet porte le nom de Kinetic Art. Emmenés par nos trois professeurs encadrants dédiés à notre cause, nous avons repris cet ancien projet qui avait été mis de côté, pour en faire l’œuvre artistique de nos rêves. Durant ces plages de projet, nous avons pu mettre en œuvre le savoir que l’on a appris pendant deux ans à Angers sur un projet qui regroupe différents points, c’est-à-dire: la mécanique, la conception assistée par ordinateur, l’informatique, l’électricité.

Alors, si vous êtes passionnée par ces domaines ou juste curieux de savoir comment on a réalisé cette œuvre, n’hésitez pas à lire, dans son intégralité, ce blog qui vous détaille tous les aspects de ce projet.

Présentation et objectif

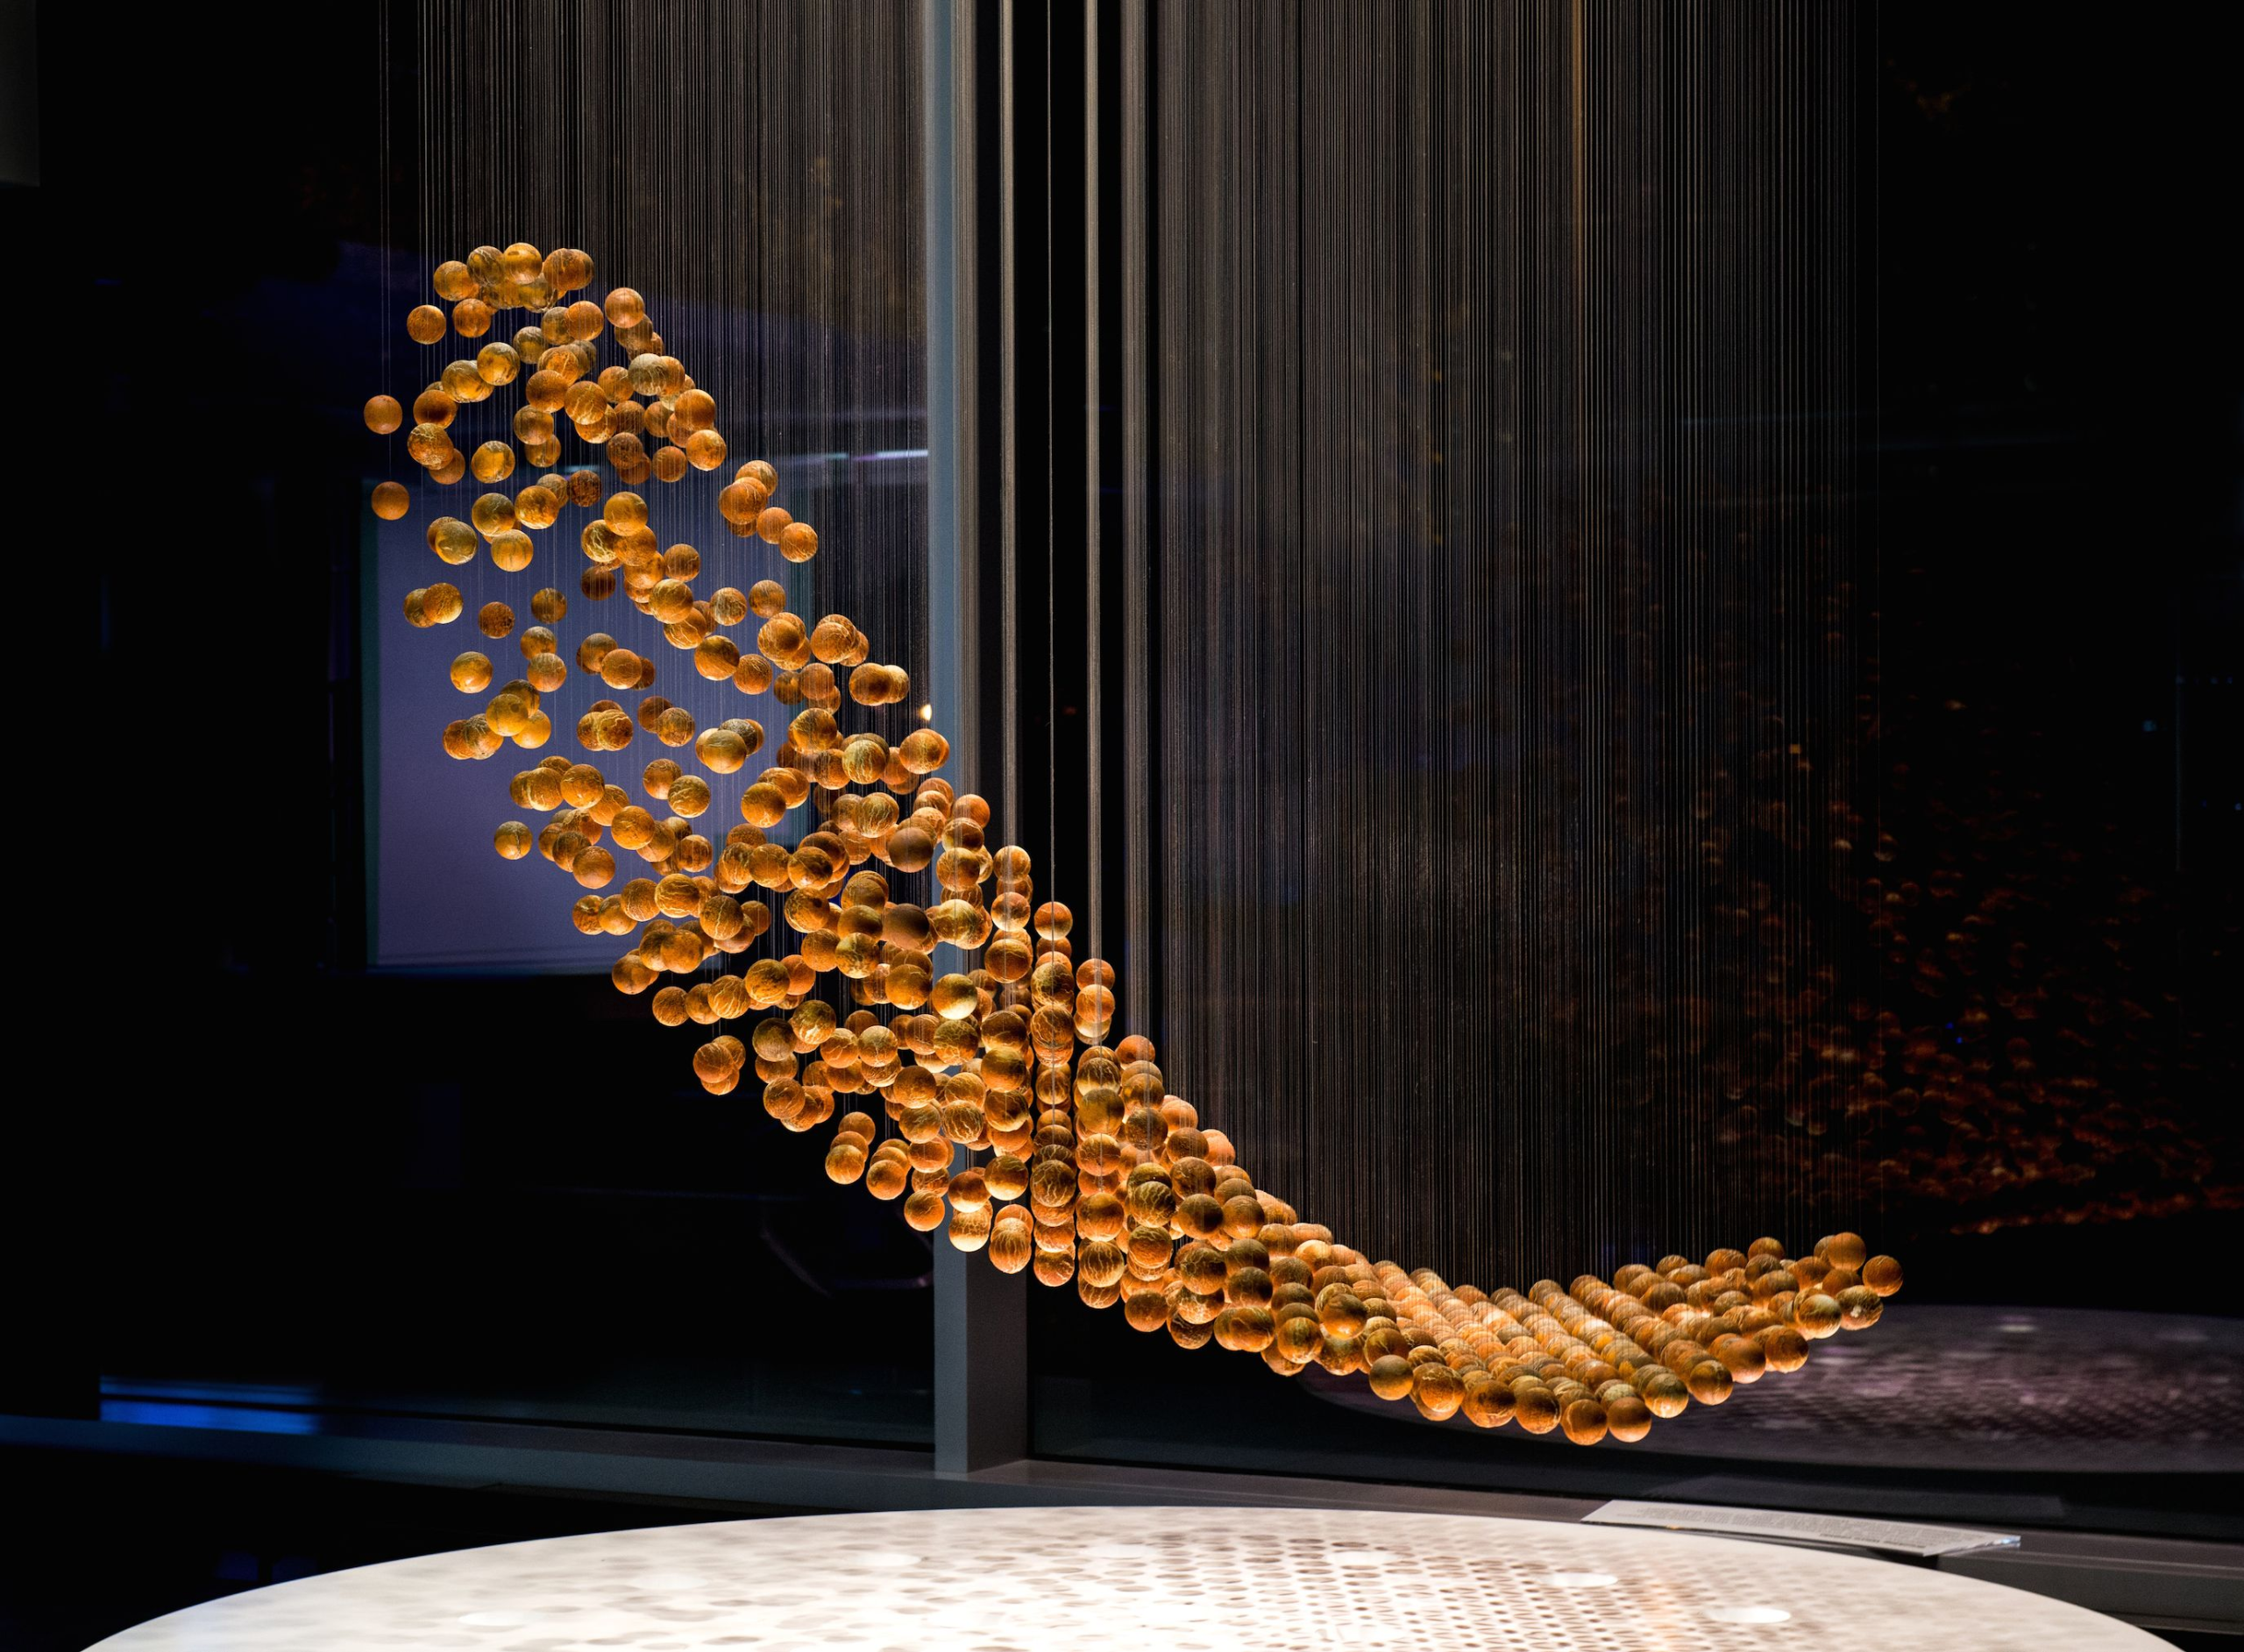
Pour commencer, c’est agréable de connaître le titre de notre projet, mais c’est encore mieux de savoir de quoi il s’agit. Kinetic Art se traduit littéralement par Art cinétique, ce qui signifie que cette forme d’art aura pour nouveauté d’être en mouvement. Ce mouvement dynamique peut inclure des sculptures, des installations ou des objets qui se déplacent, qui tournent ou changent de position, de préférence de manière automatisée ou en réponse à une action manuelle d’un potentiel spectateur. Vous l’avez donc compris, c’est une nouvelle forme d’art, utilisant des mouvements, qui est de plus en plus présente dans les musées d’art modernes.

Kinetic sculpture

Pour en revenir à notre projet, l’objectif est de créer un petit module permettant de mettre en mouvement des balles verticalement, afin de créer un mouvement artistique, en l’occurrence une vague. Il faut donc concevoir un petit boitier qui pourra comprendre au maximum 4 moteurs, soit 4 balles, puis réaliser les différentes connexions nécessaires pour pouvoir contrôler ce boitier à distance, informatiquement, à l’aide d’un programme. L’objectif final, si nous avons le temps, est de dupliquer ce petit boitier pour obtenir une forme agréable à regarder, car plus nous avons de balles, plus on peut réaliser une forme distinctive.

Conception 3D

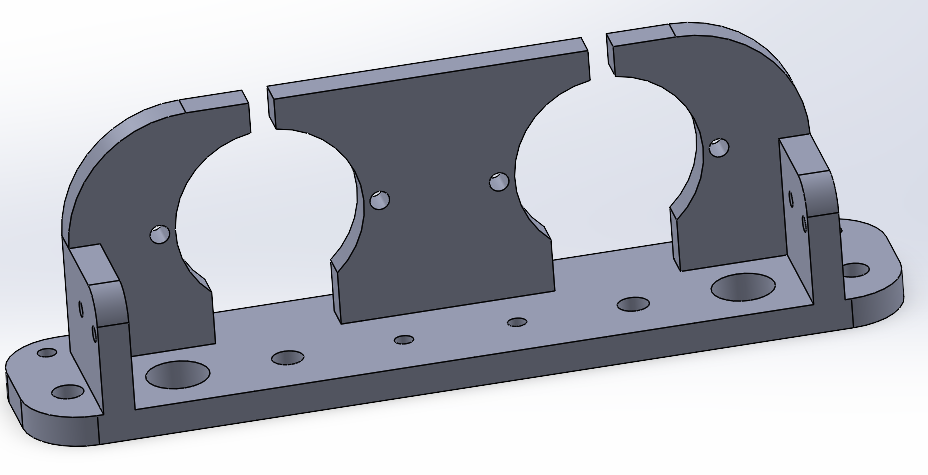
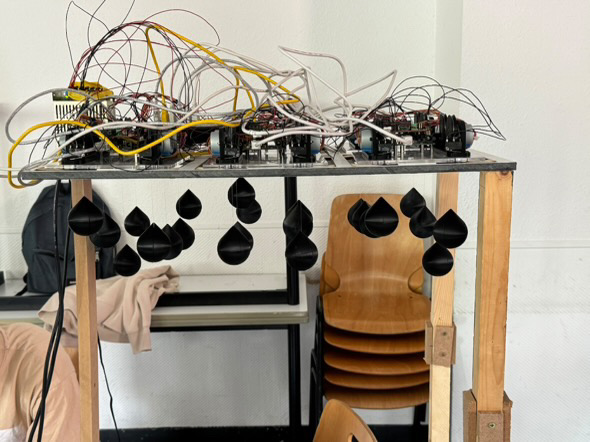
La phase de conception sur ordinateur avec le logiciel SolidWorks est primordiale dans notre projet, malgré le concept d’il y a quelques années sur lequel on a pu s’appuyer. Il faut donc commencer par prendre les différentes dimensions nécessaires sur les pièces déjà existantes, comme les moteurs pas à pas qui détectent la position de la balle à chaque instant, ou bien nos petits capteurs qui vont signaler au programme quand la balle arrive au contact de notre module, à sa position initiale. Une fois ceci en tête, on est libre de concevoir les pièces restantes comme on le souhaite en faisant attention au dimensionnement des trous et aux alignements sur la pièce pour avoir une symétrie avant de dupliquer le boîtier. Il nous faut concevoir : un socle pour le module, un support pour les moteurs, une armature pour tenir les différents modules, des poulies pour le fil de pêche, des gouttes d’eau qui serviront de balles, des anneaux pour tenir la balle quand elle vient buter sur le capteur ainsi que des cylindres et des chapeaux pour tenir les pièces en place.

Voici un exemple de pièces que nous avons réalisées :

support moteur
anneau
demis-goutte

Fabrication

Après la conception, nous avons poursuivi par la fabrication de nos pièces au FabLab de l’école. Nous avons appris à nous servir de l’imprimante 3D avec des quantités assez importantes de pièces pour pouvoir réaliser 6 modules différents comprenant 24 balles au total.

Nous avons réalisé un socle pour notre module à l’aide de la découpeuse laser. On a choisi un matériau en plexiglas avec une épaisseur de plaque faisant 5mm pour une fixation optimale.

Socle du module

Enfin, nous avons également appris à utiliser le CharlyRobot qui permet de découper des formes dans un matériau rigide comme du bois à l’aide d’une fraise. Grâce à cela, nous avons pu créer l’armature qui va tenir tous les modules dupliqués.

Armature

Électricité

Après Après avoir assemblé nos pièces, le travail n’est pas fini, puisqu’on doit encore réaliser les différentes connexions sur les modules. Pour ce faire, il est nécessaire de souder les câbles sur nos deux cartes à notre disposition.

  • une carte Arduino Uno sur laquelle on va programmer le code permettant de faire tourner nos moteurs.
  • Une carte “shield” qui permet de ne pas surcharger la carte Arduino et qui comprend les différents pins pour les câbles de nos moteurs et de nos capteurs.

Nous avons créé un petit espace sur notre module pour pouvoir y déposer et fixer ces 2 cartes directement dessus. Après un long travail de soudage, tous nos modules ont pu être reliés correctement et il ne reste plus que la partie de programmation pour faire tourner les moteurs.

Programmation

moteur pas à pas (4 pas/tours)

La première chose à faire avant de commencer la programmation est de se familiariser avec le langage Arduino, qui est un langage informatique similaire au langage C. Puis, il faut évidemment lire les fiches techniques des cartes et des moteurs pour arriver à faire un programme qui répond aux attentes. Nous n’avions jamais utilisé de moteurs pas à pas, nous nous sommes donc penchés sur leur fonctionnement, qui est au final plutôt simple, mais ces recherches nous ont été d’une grande aide par la suite.

Après avoir compris le fonctionnement de l’Arduino et d’un moteur pas à pas, il ne nous restait plus qu’à apprendre à les utiliser ensemble par le biais du shield. Suite à de nombreux tests, nous avions obtenu un programme fonctionnel pour faire bouger chaque goutte à la hauteur donnée par l’utilisateur en fonction de sa position actuelle. Il ne faut pas non plus oublier le coté artistique, donc la fonction module la vitesse en fonction de la distance pour que tous les moteurs commencent et finissent en même temps.

Une fois le code de l’Arduino terminé, il a fallu apprendre à utiliser une carte Raspberry Pi pour commander tous les Arduino d’un même point. Ce fut une première sur Linux (Rasp OS) pour nous deux, mais avec les bonnes commandes, l’aide de M. Guyonneau et d’internet, on a finalement réussi à connecter tous les Arduino à la carte Raspberry Pi. Maintenant que les Arduino sont prêts et que le canal de communication est établi, il ne reste plus qu’à faire des fonctions pour représenter des choses. Malheureusement, les projets touchaient à leur fin, donc nous n’avons eu le temps de faire qu’une fonction sin(x + y + t) où x et y sont la position des moteurs dans la grille.

Conclusion

Pour conclure, nous avons tous deux beaucoup aimé ce projet et sommes très fières du rendu final malgré le bazar à quoi ressemble le projet à première vue. Nous aurions beaucoup aimé pouvoir finaliser la partie extérieure avec un cache ou une meilleure organisation des câbles, mais nous avons manqué de temps.

Toutefois, nous sommes heureux d’avoir pu travailler sur des problématiques aussi techniques, mais aussi d’avoir pu explorer différentes façons de concevoir, de fabriquer et de programmer un système complet, de A à Z. Ce projet nous a permis de mettre en pratique l’ensemble des compétences acquises au cours de nos deux années de prépa intégrée à Polytech Angers, que ce soit en mécanique, en électronique, en programmation ou en conception 3D. Il nous a également appris à gérer un projet sur le long terme, à surmonter des imprévus techniques et à collaborer efficacement.

Ce fut une belle aventure humaine et technique, et une excellente transition vers la suite de notre formation d’ingénieur. Merci encore à nos encadrants et à toutes les personnes qui nous ont accompagnés dans cette expérience.

📖Une Boîte à Histoires 📖

Nous sommes Elisa et Domitille, en 2A à Polytech Angers, et dans le cadre de notre dernier semestre de Peip, nous avons réalisé un projet : la Boîte à Histoires que nous vous présentons juste après 😉

🎧Une boîte à histoires, mais en version libre et personnalisable

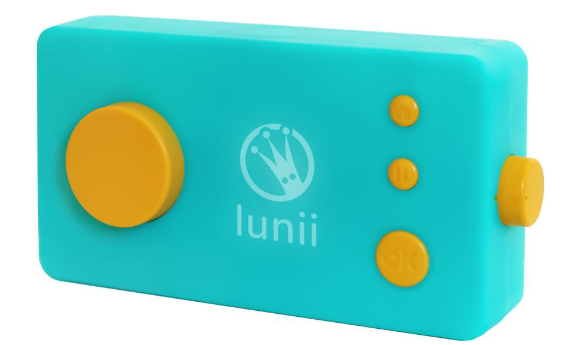
Pour ce projet, nous avons choisi de créer une boîte à histoires. Nous avons pu pour cela nous inspirer de la boîte à histoire de chez Lunii, tout en voulant lui apporter des modifications. Il est maintenant possible avec notre boîte à histoire de créer ses propres histoires et de les ajouter, pour ainsi avoir un nombre d’histoires illimité !

Pour ce faire, nous avons eu la chance de repartir d’un ancien projet, conçu il y a deux ans par deux étudiants de Polytech, Maxime Lambert et Adrien Morille. Leur prototype fonctionnait déjà bien, mais il manquait quelques fonctionnalités essentielles : il ne pouvait pas être utilisé sur batterie (même si une batterie était présente), et il n’était pas possible d’ajouter de nouveaux fichiers sans démonter la boîte.

Et nous avons donc apporté toutes ces modifications !

Nos ambitions : 

→ offrir une alternative libre et personnalisable, où chacun peut facilement rajouter ses propres histoires ou en télécharger gratuitement, simplement via une carte SD et un ordinateur.

pouvoir transporter la boîte partout, en faisant une boîte compacte et rechargeable, cela permet de facilement la transporter.

avoir une boite ludique et esthétique, il était important pour nous d’avoir un beau visuel et de pouvoir imaginer la boite avec un enfant.

avoir un écran pour afficher les pistes. Nous voulions qu’il soit simple de comprendre sur quelle piste nous sommes, c’est pour cela que nous avons mis un écran lisible pour facilement le voir.

Repenser la boîte de A à Z

Encadrés par nos enseignants référents, Rémy Guyonneau et Franck Mercier, nous avons décidé de repenser entièrement la boîte à histoires, en respectant plusieurs objectifs techniques et pédagogiques. L’une des premières consignes : la boîte devait être conçue en impression 3D.

Voici les grandes étapes que nous avons suivies :

  • Découverte du projet et premières recherches
  • Sélection et commande des composants
  • Premiers tests et programmation sous Arduino (gestion des boutons, écran, etc.)
  • Résolution des problèmes liés à l’alimentation par batterie
  • Soudure des composants
  • Création, enregistrement et intégration des histoires
  • Modélisation 3D de la boîte (CAO)
  • Impression 3D finale

Travail réalisé

Tout d’abord, nous nous sommes donc lancées dans des recherches internet sur les composants qui nous seraient nécessaires afin de pouvoir créer notre boite !!
Nous avons décidé de changer d’écran et de passer sur un plus grand comparé à l’année dernière afin d’avoir plus de texte !

⇒ 

Nous avons eu du fil à retordre avec la batterie. Au départ nous pensions changer la batterie du projet précédent, car nous pensions qu’elle ne fonctionnait pas. Mais après quelques heures de recherche, nous avons finalement réussi à la faire fonctionner et à alimenter notre Arduino grâce à un PowerBoost. De plus, nous avons intégré un bouton on/off ainsi qu’un chargeur à notre batterie: ce qui permet d’alimenter notre carte (boîte) seulement quand c’est souhaité et également de pouvoir recharger la batterie.

PowerBoost

Pour les derniers composants, il nous fallait des boutons ⏮️⏸️⏭️. Un DFPlayer, qui contient la carte SD et nous permet de faire sortir un son avec un haut-parleur.

Pour créer notre boîte, nous avions besoin d’une carte Arduino, ce qui signifie un code Arduino. Ce n’est pas la partie la plus facile, partant de zéro, nous avons mis du temps à coder 🕔. Ce code nous permet, grâce à notre carte, d’alimenter nos différents composants et de les connecter les uns aux autres. Alors, le prototype fonctionne !

Une fois tous nos composants choisis et notre code fonctionnel, c’est parti pour la soudure !

⚠️ C’est une étape très minutieuse, un câble qui casse n’est pas facilement repérable. Il faut bien faire attention à connecter chaque câble au bon endroit. Nous avons dû nous reprendre à plusieurs reprises, car une soudure est également facilement cassable.

Le design

Cette partie est peut-être la plus fun ! Elle nous permet un max de créativité. Nous avons décidé de créer un boîtier en impression 3D, avec un emplacement sur le devant pour l’écran ainsi que nos boutons. Voici notre modèle CAO.

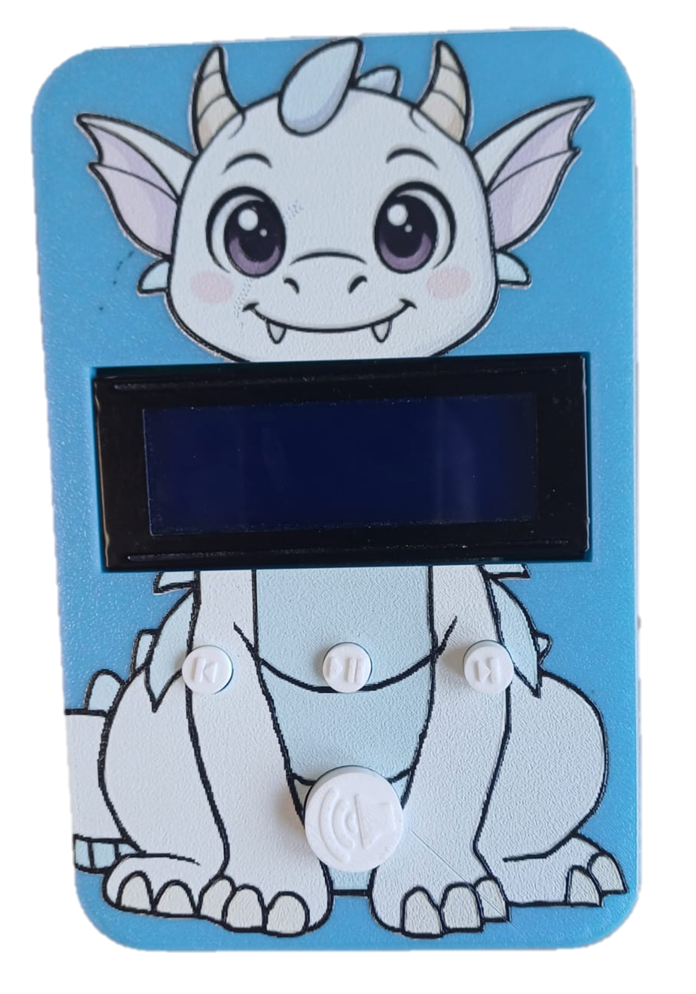
Pour terminer notre design, nous avons choisi de privilégier une impression UV. C’est une sorte de peinture en vernis qui sèche instantanément. Sur notre boîte imprimée en bleu, nous avons dessiné un dragon. Pour que l’impression soit qualitative, il a fallu deux couches blanches de peinture avant la couleur, puis nous avons mis du vernis gloss sur les traits extérieurs du dragon afin de faire ressortir les contours et les yeux, ce qui donnait un aspect plus enfantin.

Et maintenant, la boîte est terminée !! Plus qu’à enregistrer tes propres histoires ou y déposer des fichiers MP3 libres de droit afin de faire profiter un heureux !

Conclusion

Ce projet était très intéressant à réaliser. En effet, nous avions énormément de liberté quant à la réalisation de notre projet. Nous avons tout réalisé de A à Z avec l’aide de nos enseignants référents et chaque étape était plus ou moins difficile. Malgré cela, nous avons réussi à nous répartir le travail intelligemment et à finir juste à temps ! On pense en effet au début que 100 h sont largement suffisantes, mais on se rend compte à la fin que l’on utiliserai bien du temps supplémentaire.

Projet “Maquette de régulation thermique”

Maquette de régulation thermique

Bonjour !

Si vous êtes la c’est sûrement que vous en avez marre d’avoir trop chaud ou trop froid dans votre domicile non ?

Si c’est le cas on a LA SOLUTION a vos problèmes !

Une maquette réaliste et entièrement automatisée, conçue pour montrer comment elle pourrait être utilisée dans votre domicile afin de garantir votre confort au quotidien !

Elle allie un design (plus ou moins) soigné et fidèle à la réalité grâce à ses propriétés thermiques et ses capteurs étudiées par nos brillants ingénieurs (nous-mêmes, bien sûr 😄). Intégrant des technologies innovantes, cette maquette vise à offrir une qualité optimale pour l’amélioration de votre habitat.

1 – La maquette.

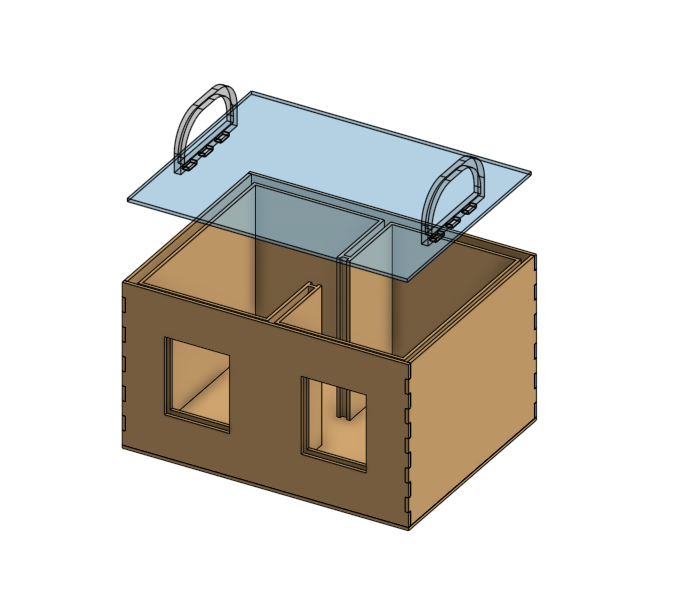
Tout d’abord, pour vous proposer la solution la plus adaptée, nous commençons par modéliser votre domicile en 3D à l’aide du logiciel OnShape.
Ci-dessous, vous pouvez voir la modélisation de notre maquette de présentation, représentant la forme de votre habitation ainsi que les matériaux utilisés, afin de reproduire au mieux les conditions thermiques réelles de votre logement.

Version en CAO de notre maquette sur OnShape

2 – La création.

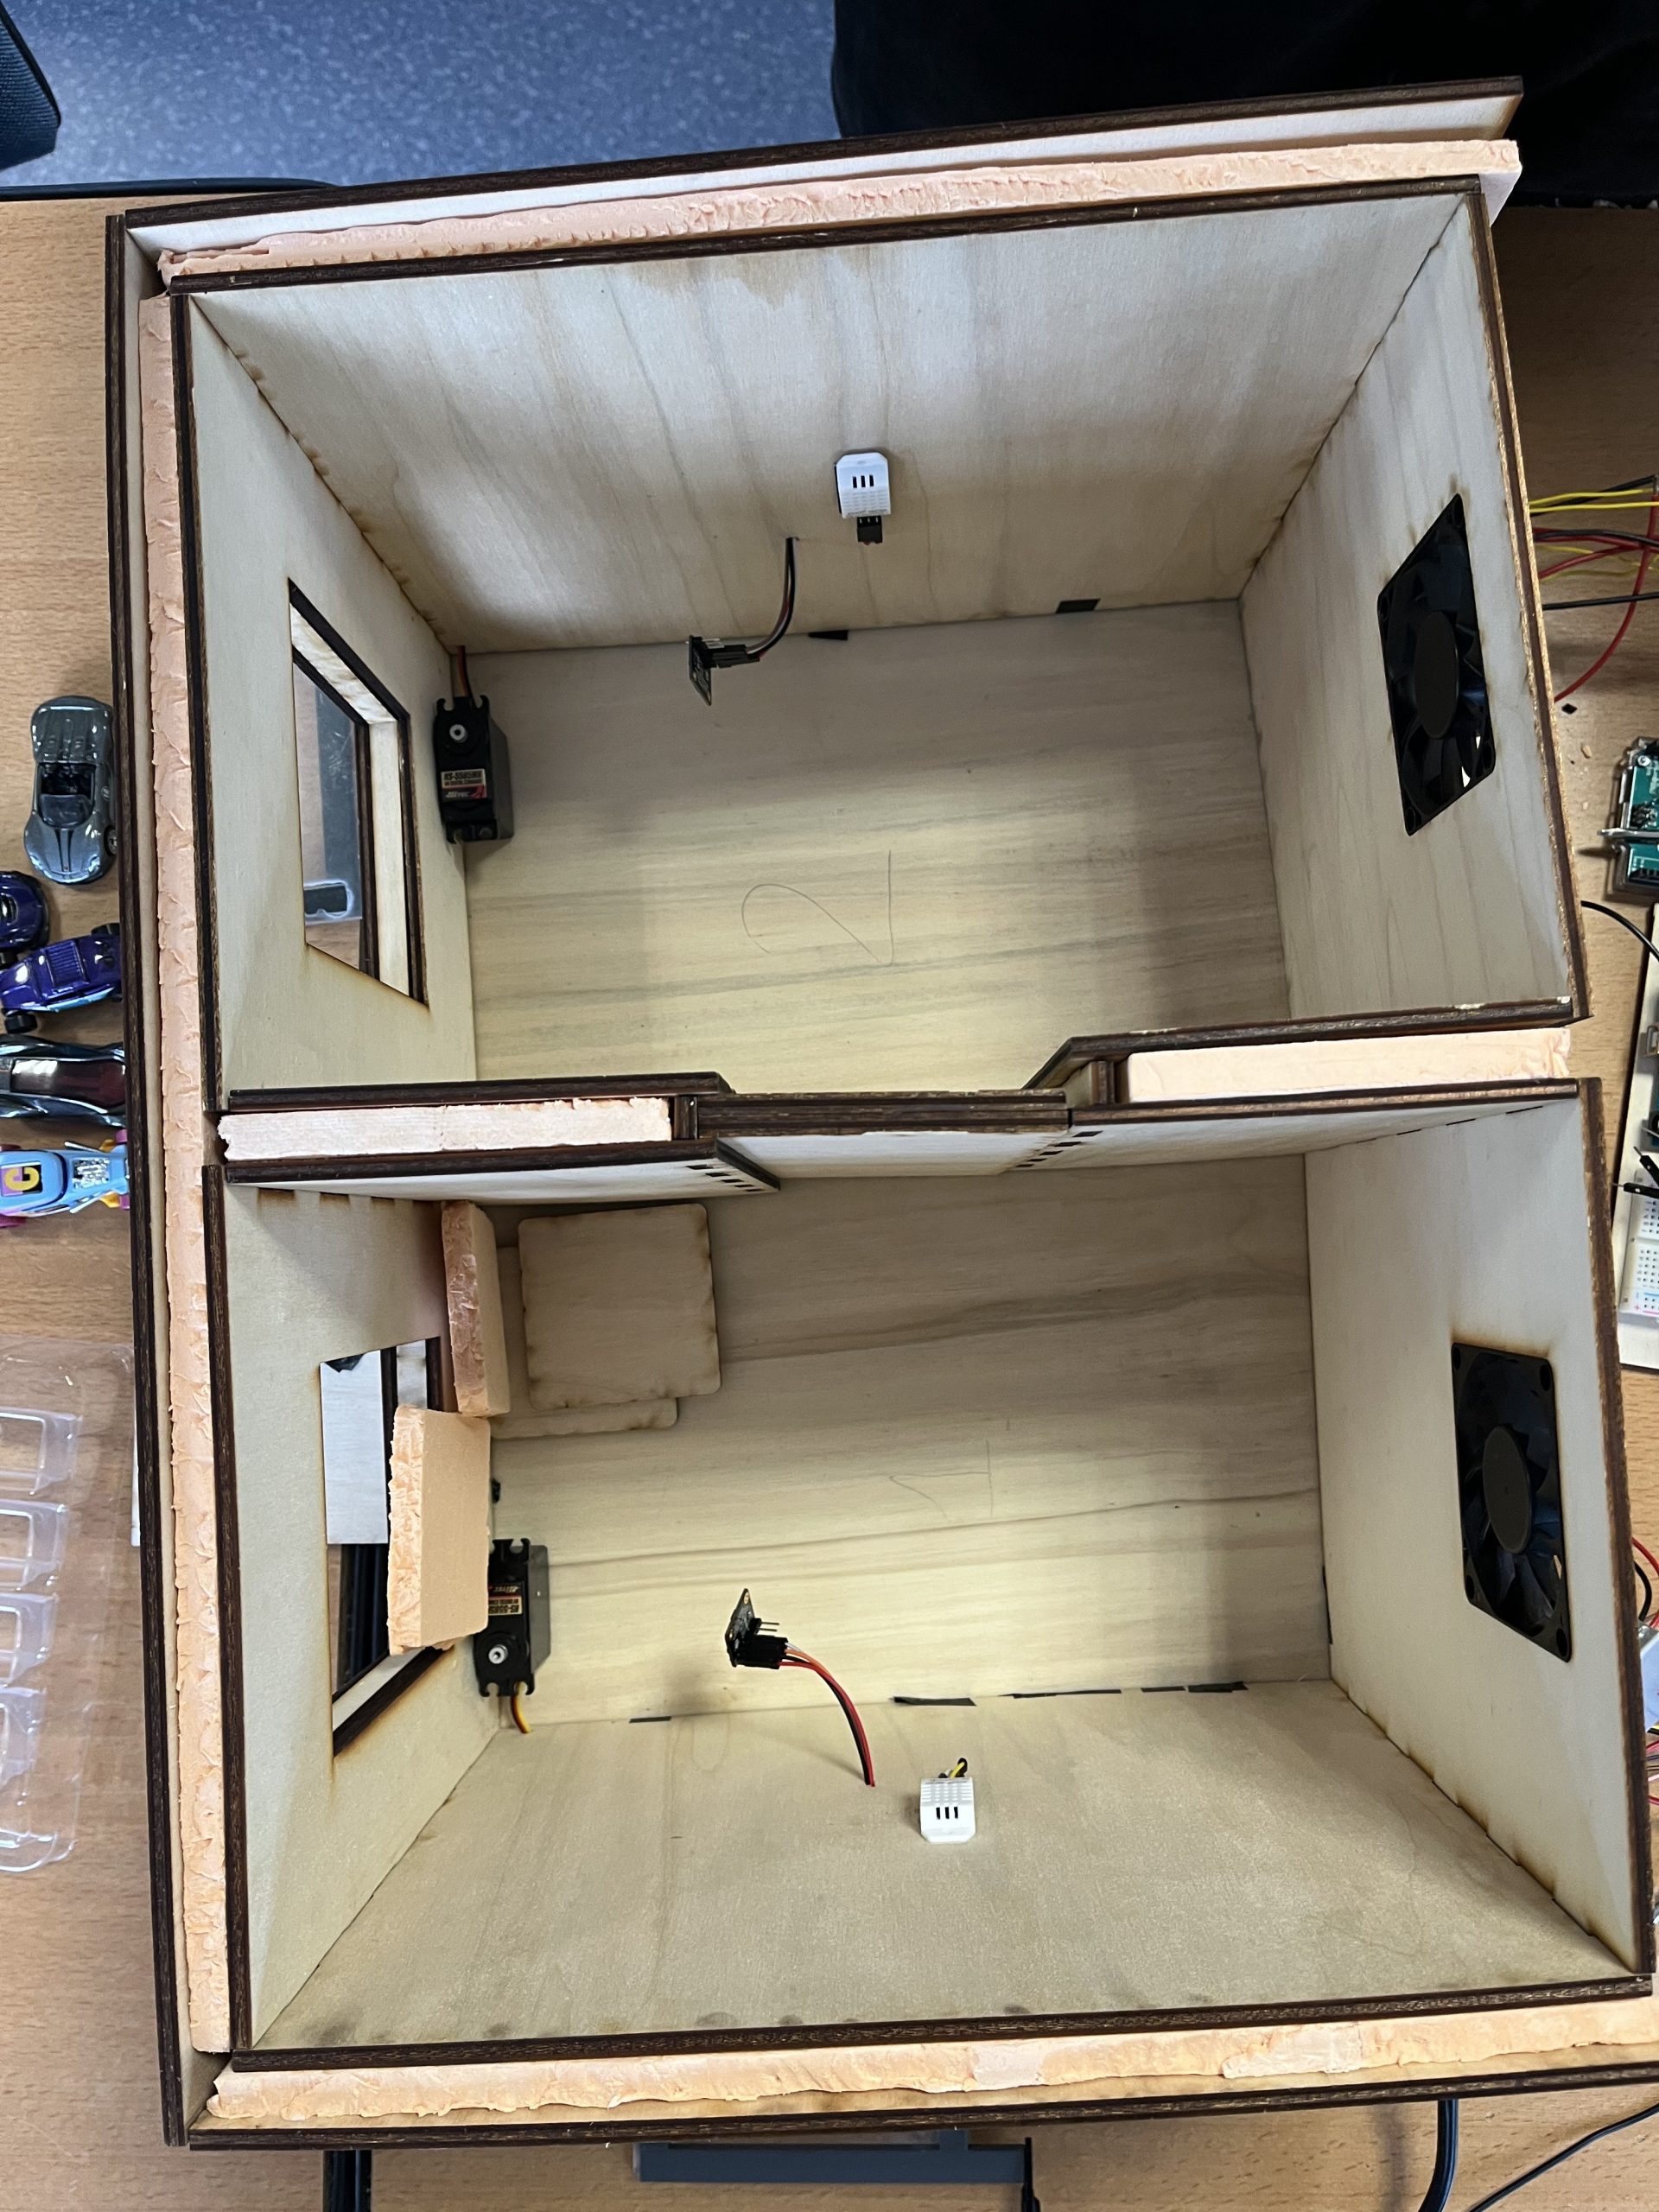
Dans cette étape, nous avons construit une structure en bois avec des murs de 5 mm d’épaisseur, formant deux pièces.

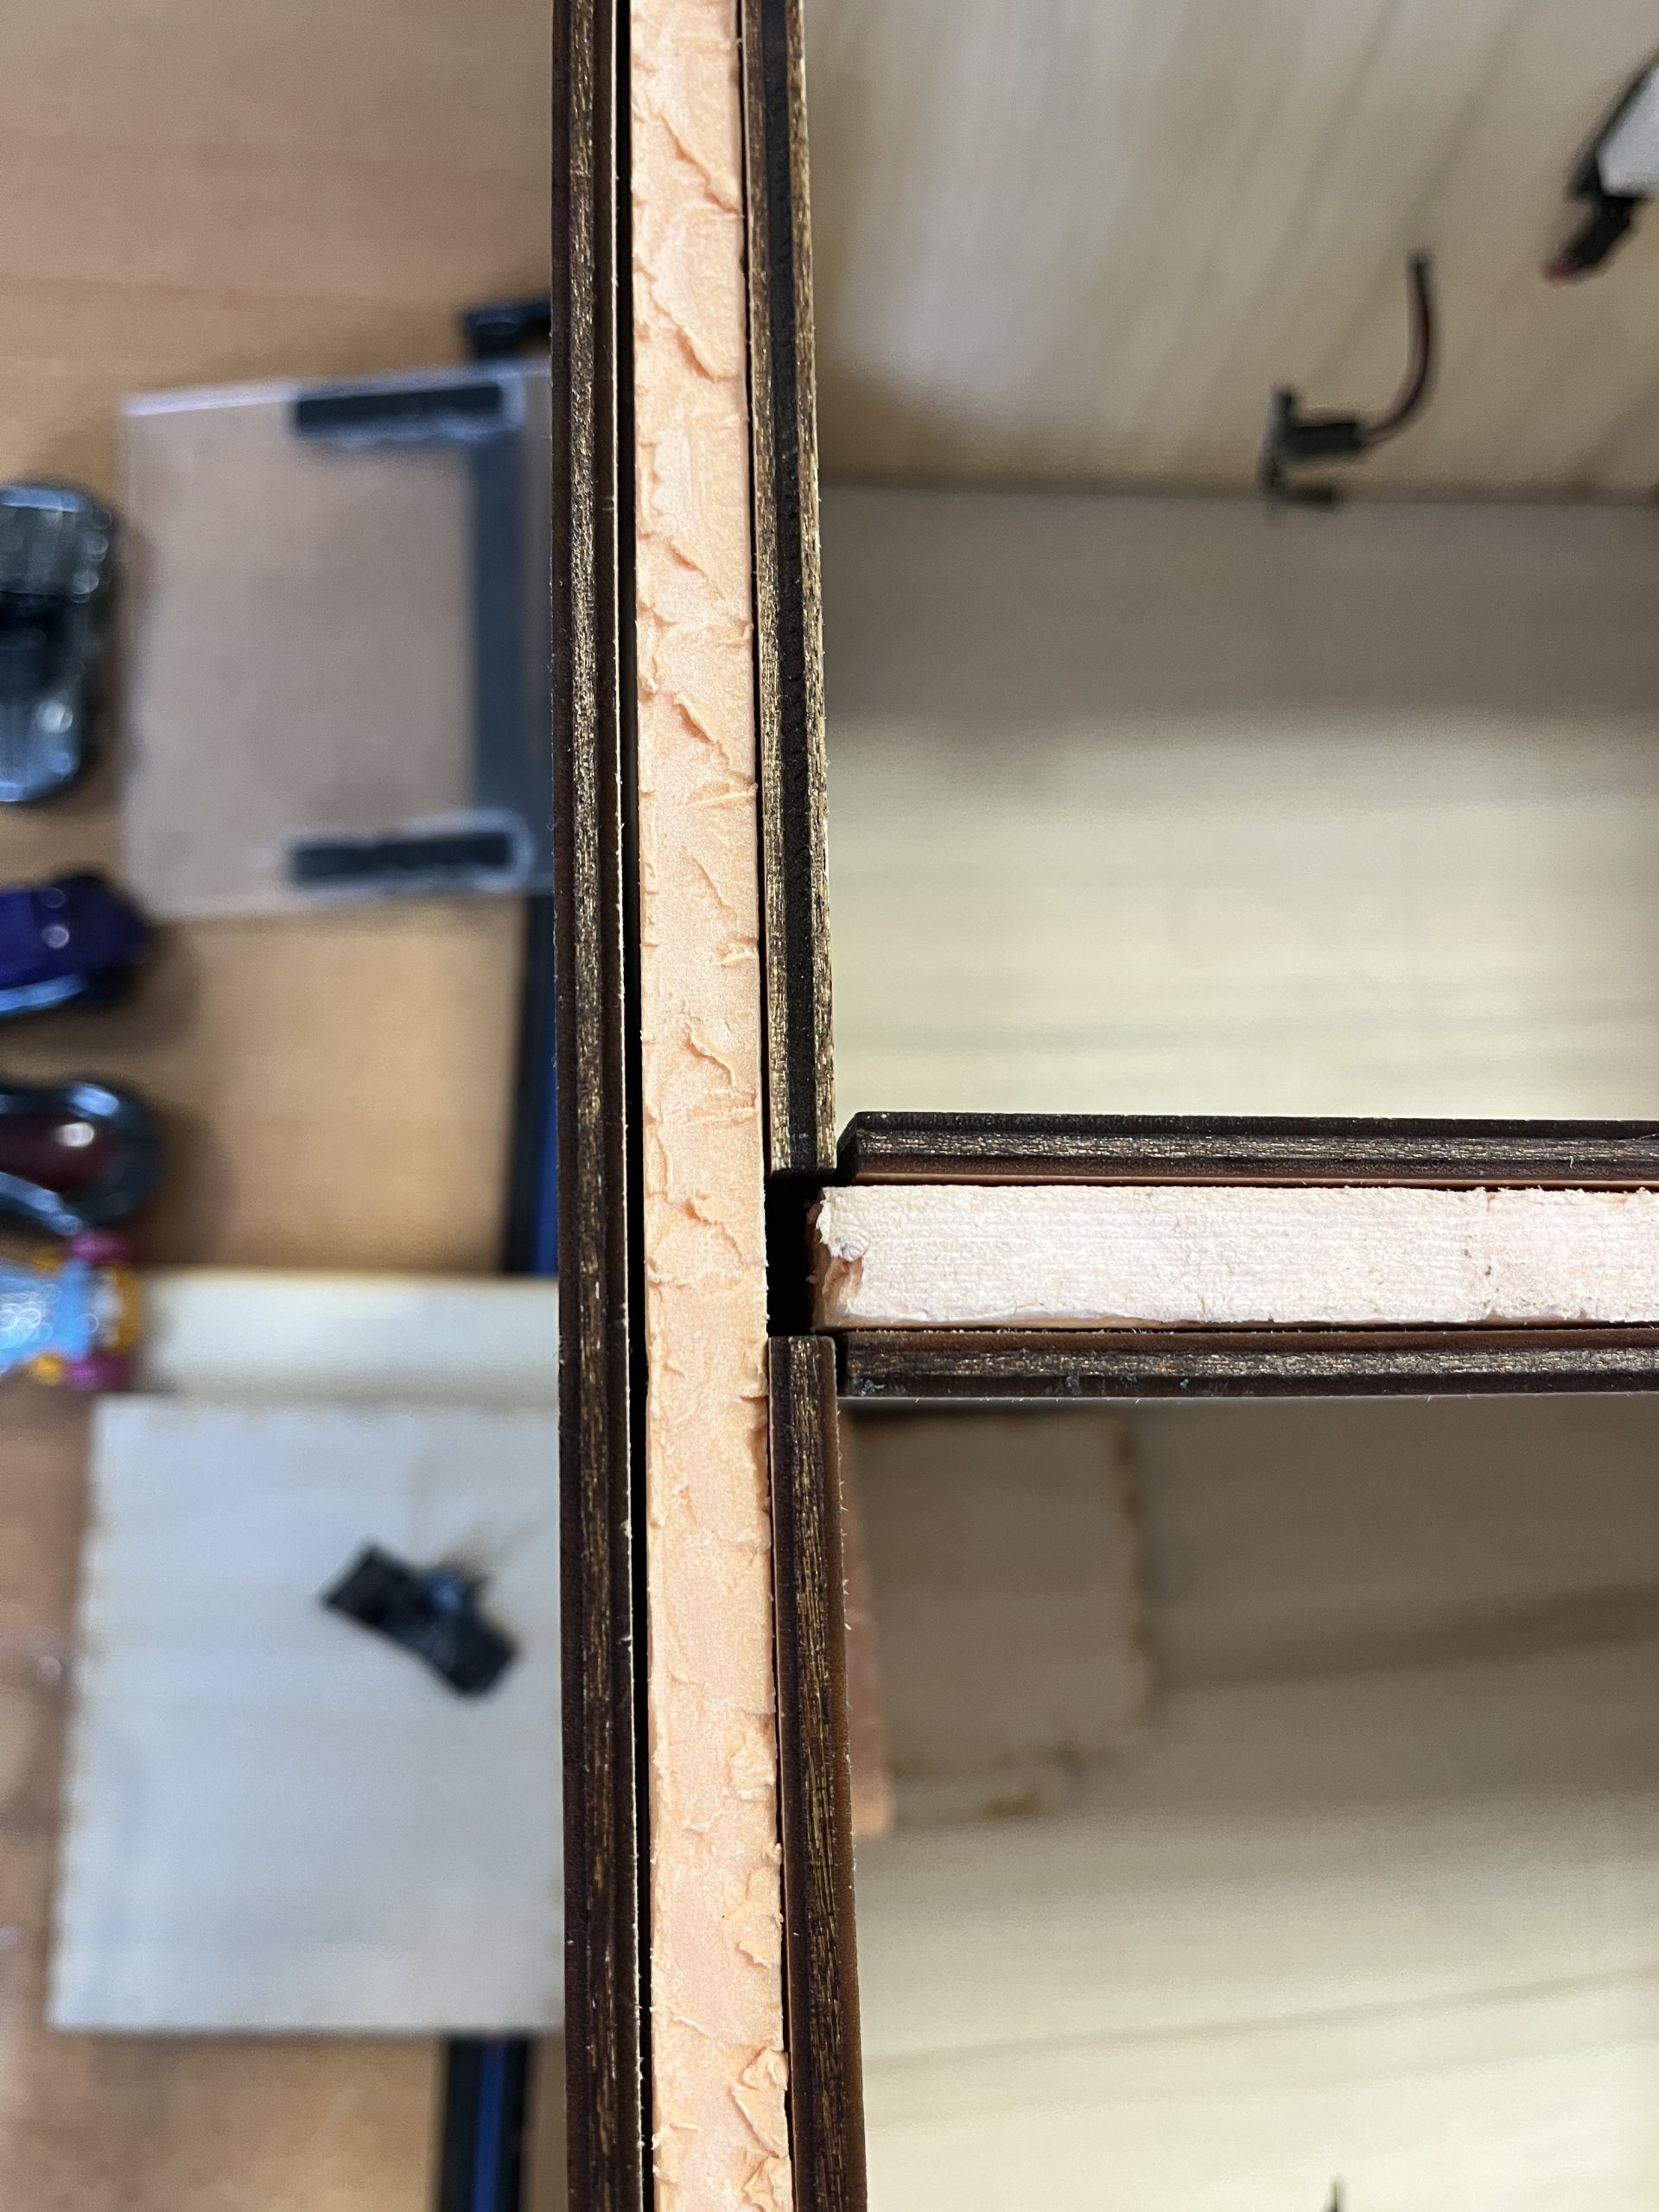
Afin de reproduire fidèlement les propriétés thermiques d’un véritable habitat, une couche d’isolant de 1 cm est insérée entre deux parois en bois.

La maquette est divisée en deux pièces pour simuler un petit appartement et éviter que les mesures de nos capteurs ne soient faussées par des expériences précédentes, garantissant ainsi des résultats fiables, comme chez vous !

Les dimensions de la maquette sont les suivantes : 440mm x 340mm x 250mm

Les murs de notre maquette (isolant en rose)
Notre maquette vu du dessus (pendant sa construction)

3 – Le contrôle

Afin d’automatiser votre habitation, nous utilisons les données de deux capteurs.
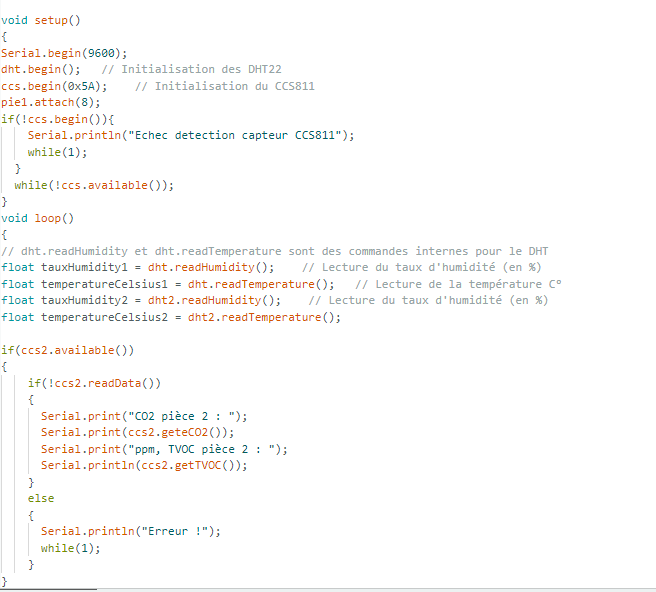
Le premier est un DHT22, un capteur de température et d’humidité, contrôlable à l’aide d’une carte Arduino, tout comme le second capteur : le CCS811, qui mesure la qualité de l’air (taux de CO₂ et composés organiques volatils totaux — TVOC — exprimés en ppm).

Ces deux capteurs sont facilement pilotables grâce à un code simple, visible ci-contre, en utilisant les bibliothèques appropriées : (DHT.h et Adafruit_CCS811.h)
Le tout est programmé via le logiciel Arduino IDE, qui permet de transférer le code sur la carte Arduino par connexion USB.

Code Arduino contrôlant un DHT22 et un CCS811
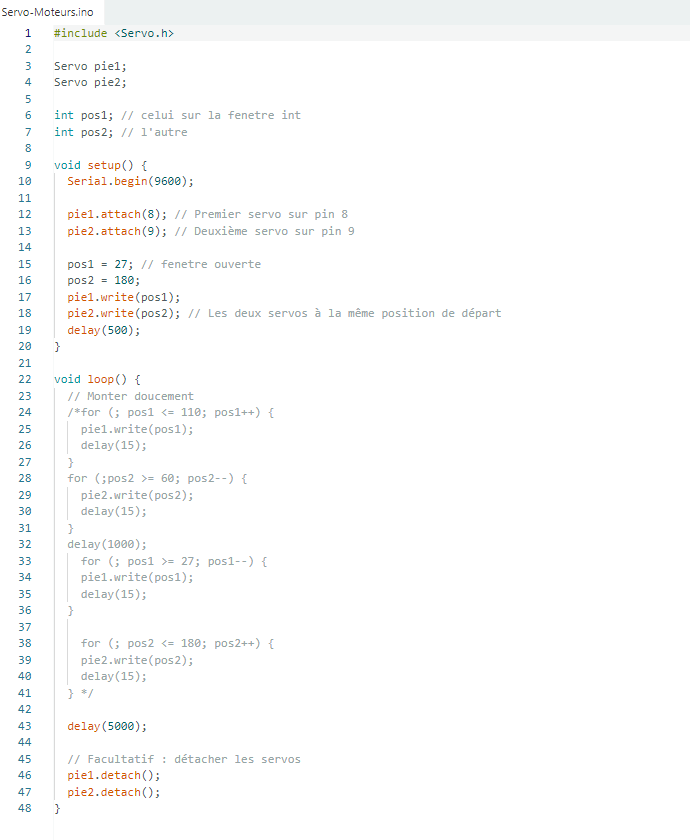
Code Arduino pour contrôler les deux servo-moteurs

Puis, on crée le code afin de contrôler vos “facteurs de régulation”, sur notre maquette on en possède deux, les fenêtres et les ventilateurs, mais on peut aussi contrôler un système de climatisation mais de chauffage également mais les facteurs de notre maquette suffisent pour vous convaincre que notre projet saura vous conquérir. Le code ressemble alors a ceci pour les servo-moteurs permettant l’ouverture des fenêtres.

Pour ce qui est des ventilateurs, on les contrôles en utilisant une alimentation externe tout comme les servo-moteurs car l’ordinateur ne fournit pas un curant suffisant à leur utilisations respectives. Cependant, comparé aux servo-moteurs, on ne peut contrôler les ventilateurs avec une carte Arduino, on passe donc par l’utilisation de relais qui sont eux contrôlables avec Arduino qui nous permettent de gérer l’activation des ventilateurs. On peut trouver simplement un code pour les utiliser sur Internet pour les intéressé !

4-L’affichage

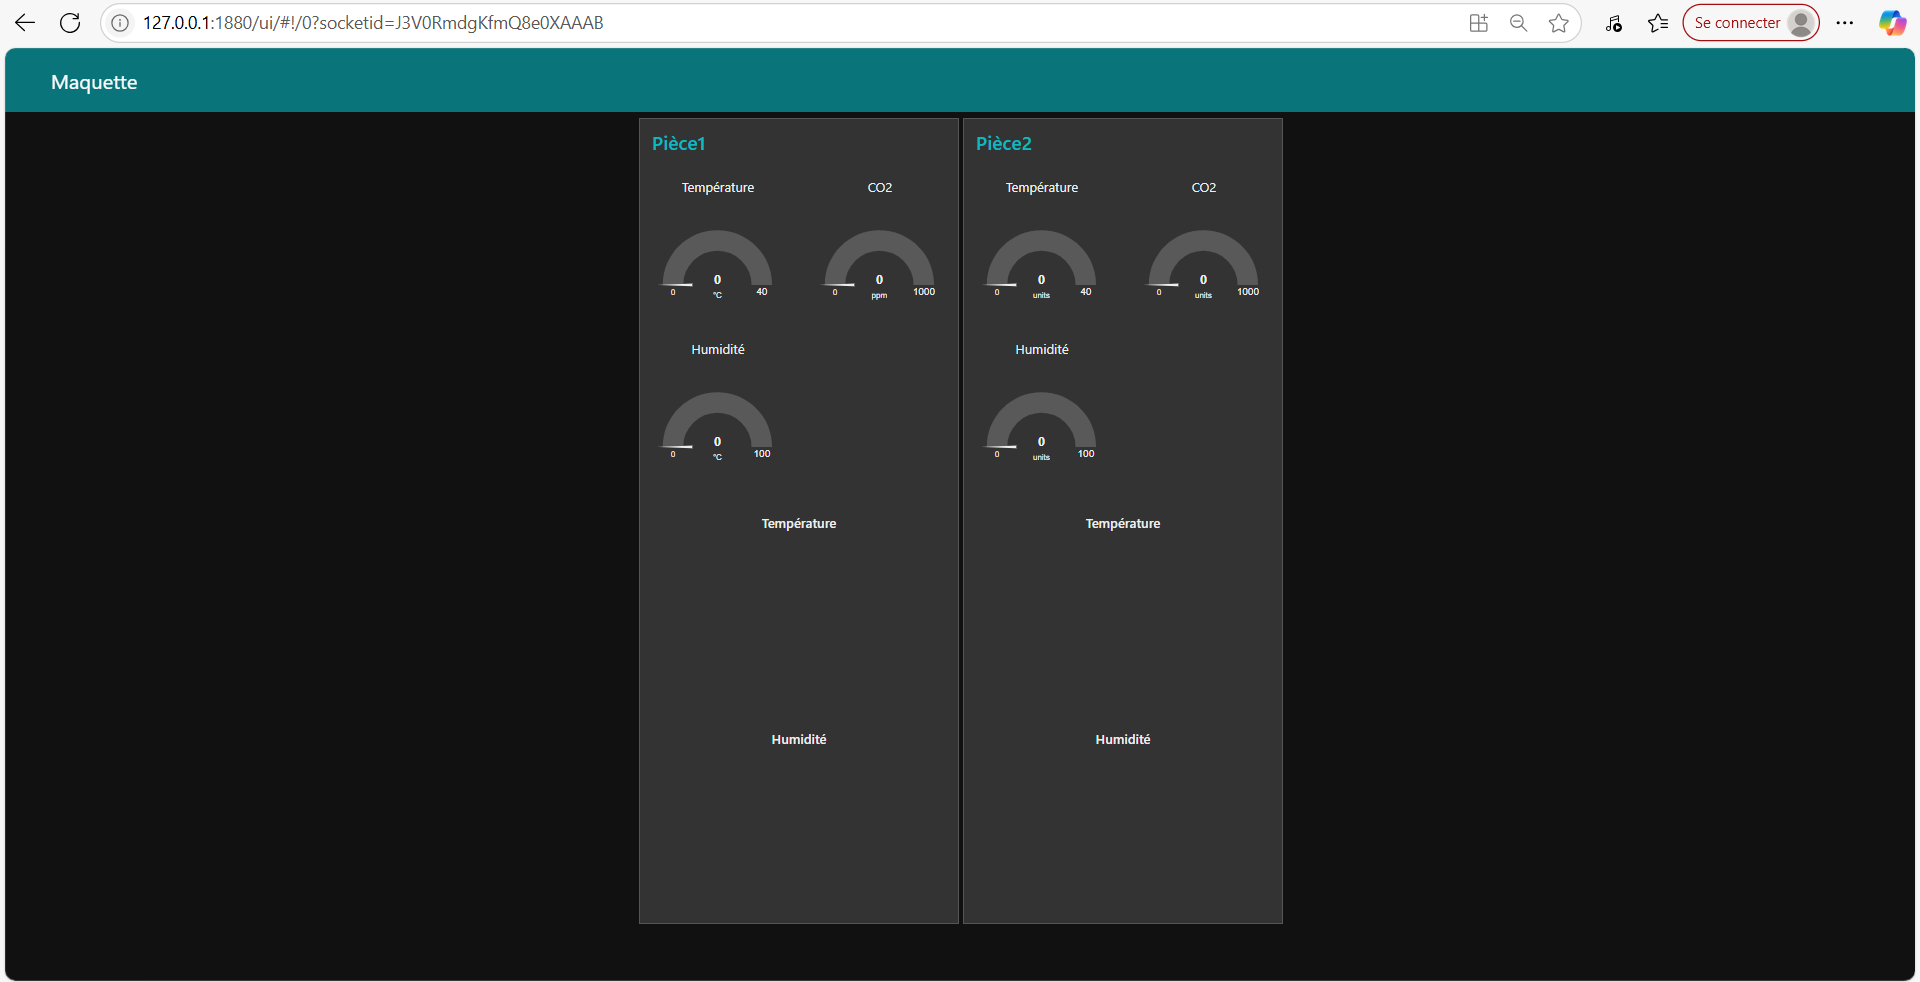
Pour ce qui est du suivi des données, on utilise le protocole LoRaWAN afin de transmettre nos données depuis la carte Arduino vers The Things Network, un site “relais” qui va nous permettre de renvoyé nos données vers Node-Red, une application en JavaScript. Pour ce faire en envie les données reçu par The Things Network vers Node-Red avec le protocole MQTT. Tout cela nous permet d’avoir une interface comprenant une jauge pour la température, l’humidité et le taux de CO2 mais également des graphiques pour la température et l’humidité dans chacune des pièces qui ressemble à cela :

Conclusion :

Grâce à cette maquette, nous vous démontrons qu’il est tout à fait possible d’automatiser votre logement pour un confort optimal, été comme hiver !
Entre capteurs intelligents, régulation précise et design soigné (on y tient !), notre projet allie technologie, simplicité et efficacité.

Alors, si vous en avez assez de grelotter en hiver ou de fondre en été, laissez notre système s’en charger à votre place !
Confort, économie d’énergie et innovation, le tout dans un format mini… mais aux grandes ambitions.

On remercie nos encadrants M. BOULJROUFI et M. RIAHI qui sont à l’origine de on l’espère, ce système que vous allez adopter et qui va révolutionner votre confort de vie !