PROJET KINETIC ART
Introduction
Bonjour à toutes et à tous,
Bienvenue sur ce blog qui récapitule notre projet. Nous sommes deux étudiants de deuxième année de cycle préparatoire intégrée ici, à Polytech Angers. Si vous ne nous avez pas encore croisés dans les couloirs lors de ce semestre, c’est normal car nous ne sommes pas sortis de notre trou (la salle 214) pendant les 100 heures de notre projet passionnant à Polytech. Comme vous l’avez sûrement pu lire dans le titre, notre projet porte le nom de Kinetic Art. Emmenés par nos trois professeurs encadrants dédiés à notre cause, nous avons repris cet ancien projet qui avait été mis de côté, pour en faire l’œuvre artistique de nos rêves. Durant ces plages de projet, nous avons pu mettre en œuvre le savoir que l’on a appris pendant deux ans à Angers sur un projet qui regroupe différents points, c’est-à-dire: la mécanique, la conception assistée par ordinateur, l’informatique, l’électricité.
Alors, si vous êtes passionnée par ces domaines ou juste curieux de savoir comment on a réalisé cette œuvre, n’hésitez pas à lire, dans son intégralité, ce blog qui vous détaille tous les aspects de ce projet.
Présentation et objectif
Pour commencer, c’est agréable de connaître le titre de notre projet, mais c’est encore mieux de savoir de quoi il s’agit. Kinetic Art se traduit littéralement par Art cinétique, ce qui signifie que cette forme d’art aura pour nouveauté d’être en mouvement. Ce mouvement dynamique peut inclure des sculptures, des installations ou des objets qui se déplacent, qui tournent ou changent de position, de préférence de manière automatisée ou en réponse à une action manuelle d’un potentiel spectateur. Vous l’avez donc compris, c’est une nouvelle forme d’art, utilisant des mouvements, qui est de plus en plus présente dans les musées d’art modernes.
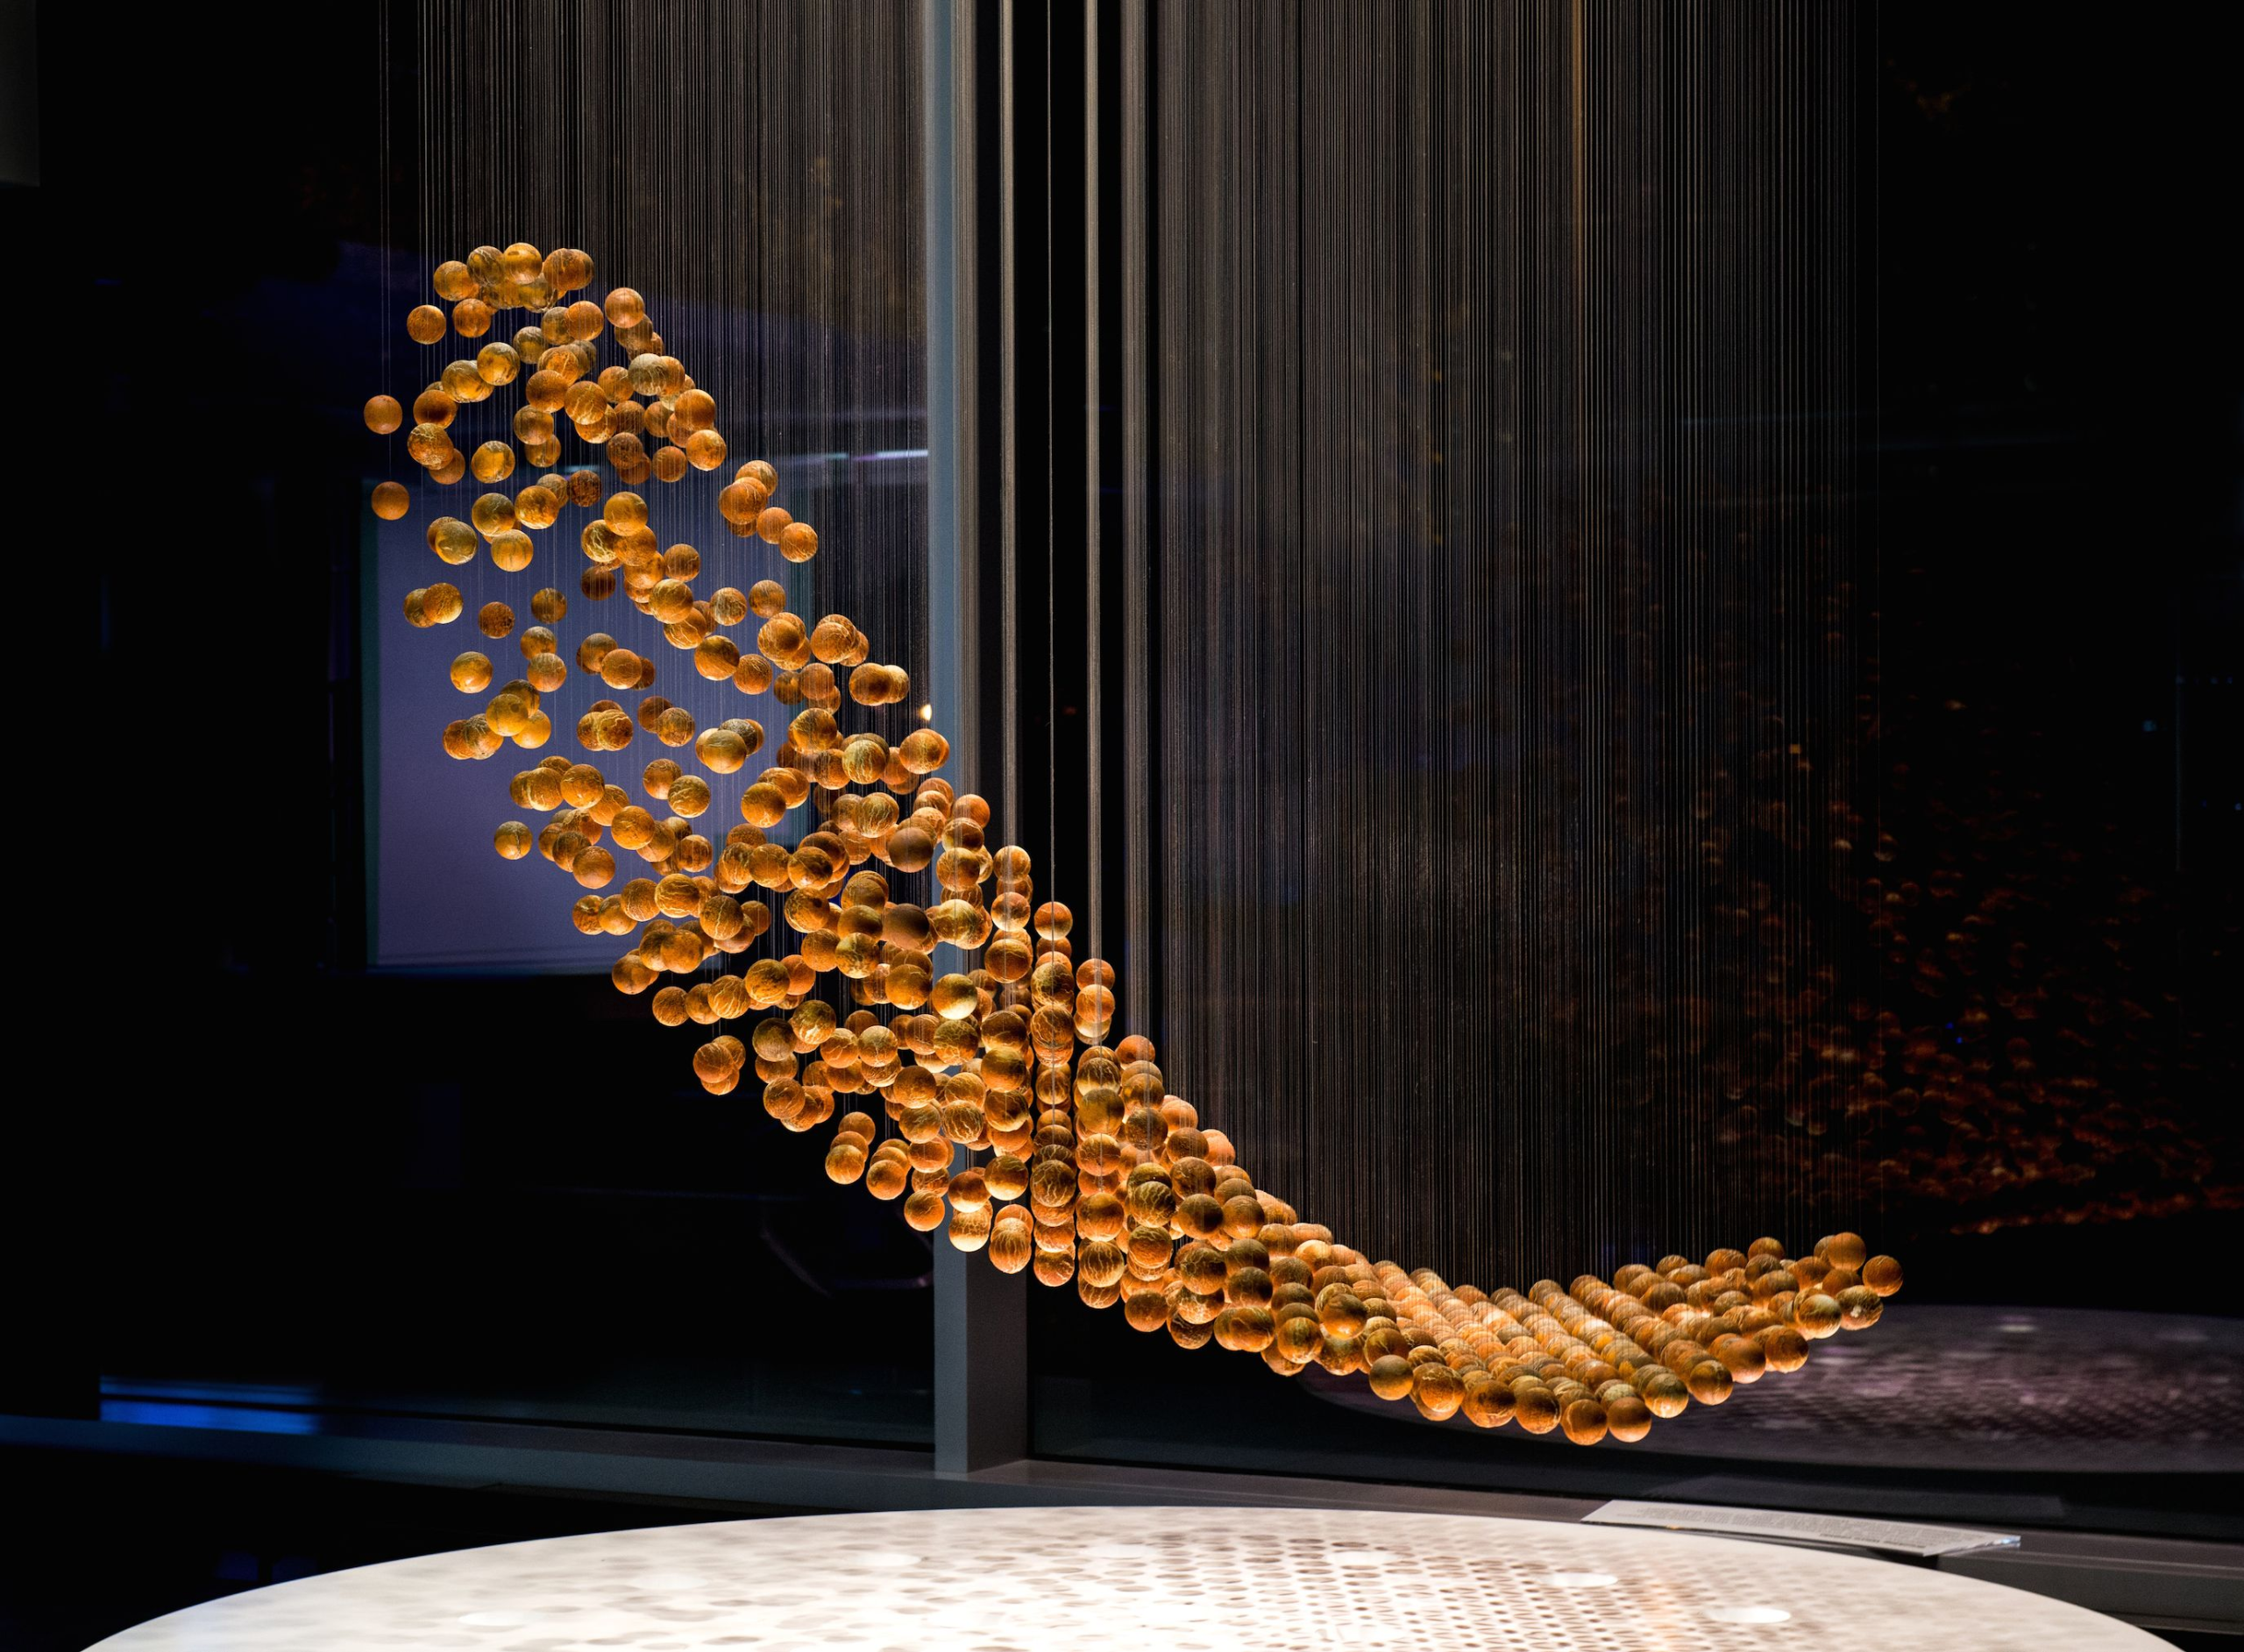
Pour en revenir à notre projet, l’objectif est de créer un petit module permettant de mettre en mouvement des balles verticalement, afin de créer un mouvement artistique, en l’occurrence une vague. Il faut donc concevoir un petit boitier qui pourra comprendre au maximum 4 moteurs, soit 4 balles, puis réaliser les différentes connexions nécessaires pour pouvoir contrôler ce boitier à distance, informatiquement, à l’aide d’un programme. L’objectif final, si nous avons le temps, est de dupliquer ce petit boitier pour obtenir une forme agréable à regarder, car plus nous avons de balles, plus on peut réaliser une forme distinctive.
Conception 3D
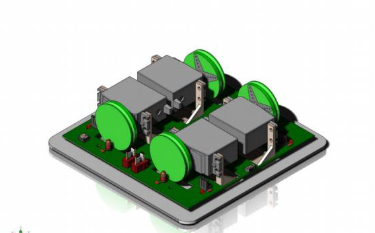
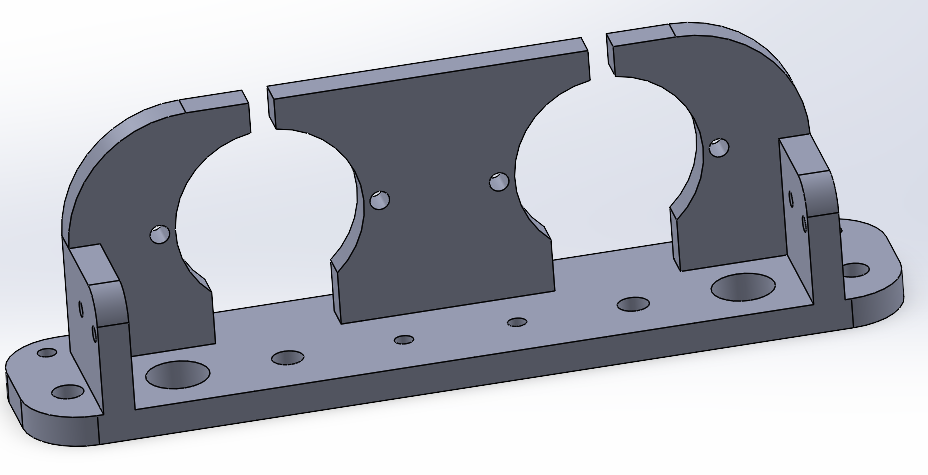
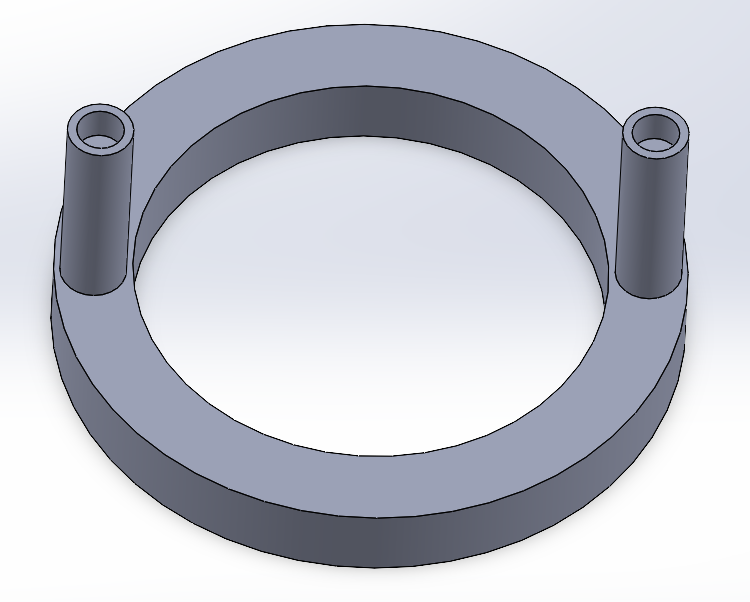
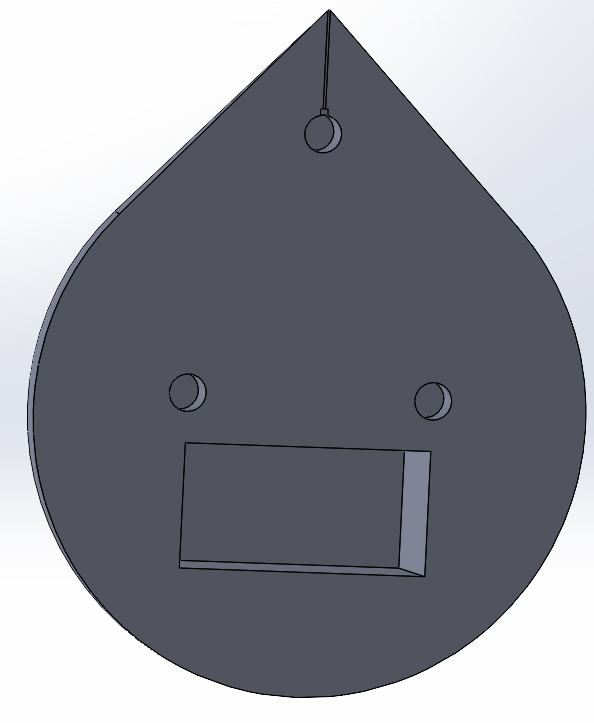
La phase de conception sur ordinateur avec le logiciel SolidWorks est primordiale dans notre projet, malgré le concept d’il y a quelques années sur lequel on a pu s’appuyer. Il faut donc commencer par prendre les différentes dimensions nécessaires sur les pièces déjà existantes, comme les moteurs pas à pas qui détectent la position de la balle à chaque instant, ou bien nos petits capteurs qui vont signaler au programme quand la balle arrive au contact de notre module, à sa position initiale. Une fois ceci en tête, on est libre de concevoir les pièces restantes comme on le souhaite en faisant attention au dimensionnement des trous et aux alignements sur la pièce pour avoir une symétrie avant de dupliquer le boîtier. Il nous faut concevoir : un socle pour le module, un support pour les moteurs, une armature pour tenir les différents modules, des poulies pour le fil de pêche, des gouttes d’eau qui serviront de balles, des anneaux pour tenir la balle quand elle vient buter sur le capteur ainsi que des cylindres et des chapeaux pour tenir les pièces en place.
Voici un exemple de pièces que nous avons réalisées :
Fabrication
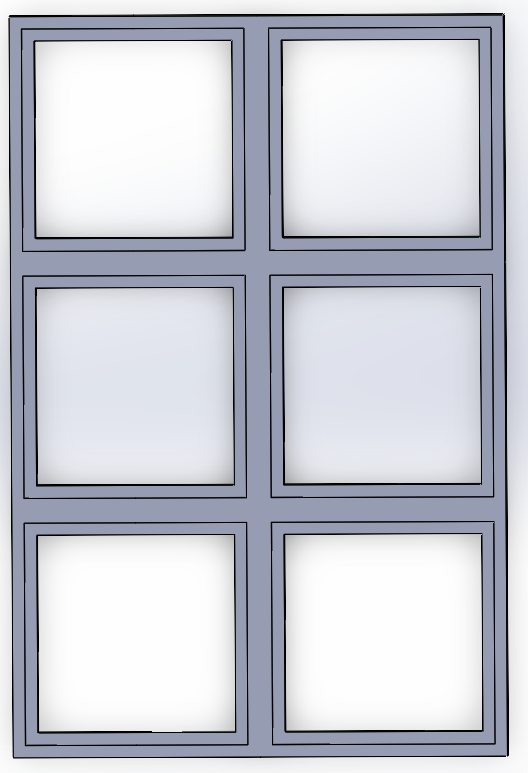
Après la conception, nous avons poursuivi par la fabrication de nos pièces au FabLab de l’école. Nous avons appris à nous servir de l’imprimante 3D avec des quantités assez importantes de pièces pour pouvoir réaliser 6 modules différents comprenant 24 balles au total.
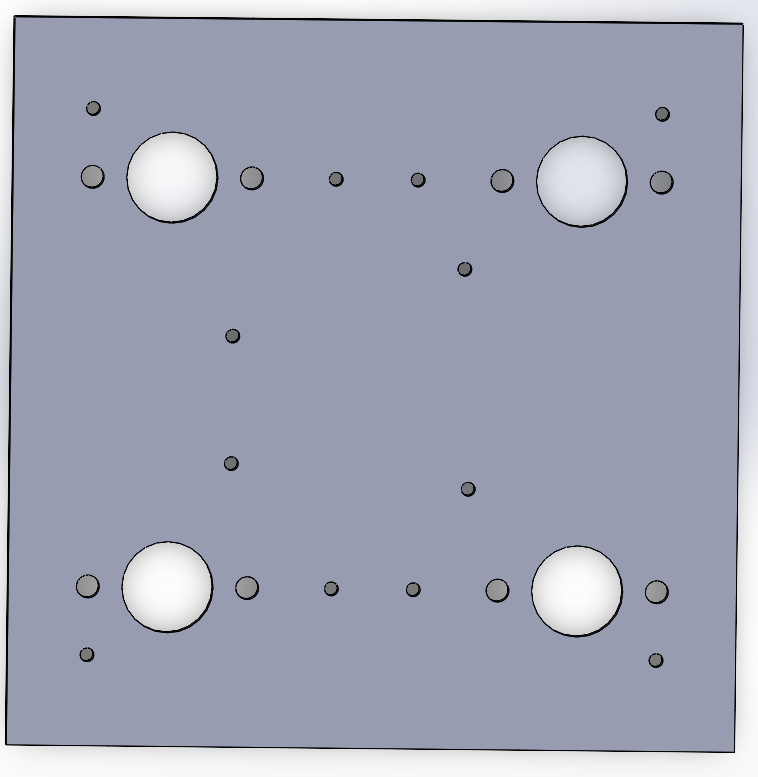
Nous avons réalisé un socle pour notre module à l’aide de la découpeuse laser. On a choisi un matériau en plexiglas avec une épaisseur de plaque faisant 5mm pour une fixation optimale.
Enfin, nous avons également appris à utiliser le CharlyRobot qui permet de découper des formes dans un matériau rigide comme du bois à l’aide d’une fraise. Grâce à cela, nous avons pu créer l’armature qui va tenir tous les modules dupliqués.
Électricité
Après Après avoir assemblé nos pièces, le travail n’est pas fini, puisqu’on doit encore réaliser les différentes connexions sur les modules. Pour ce faire, il est nécessaire de souder les câbles sur nos deux cartes à notre disposition.
- une carte Arduino Uno sur laquelle on va programmer le code permettant de faire tourner nos moteurs.
- Une carte “shield” qui permet de ne pas surcharger la carte Arduino et qui comprend les différents pins pour les câbles de nos moteurs et de nos capteurs.
Nous avons créé un petit espace sur notre module pour pouvoir y déposer et fixer ces 2 cartes directement dessus. Après un long travail de soudage, tous nos modules ont pu être reliés correctement et il ne reste plus que la partie de programmation pour faire tourner les moteurs.
Programmation
La première chose à faire avant de commencer la programmation est de se familiariser avec le langage Arduino, qui est un langage informatique similaire au langage C. Puis, il faut évidemment lire les fiches techniques des cartes et des moteurs pour arriver à faire un programme qui répond aux attentes. Nous n’avions jamais utilisé de moteurs pas à pas, nous nous sommes donc penchés sur leur fonctionnement, qui est au final plutôt simple, mais ces recherches nous ont été d’une grande aide par la suite.
Après avoir compris le fonctionnement de l’Arduino et d’un moteur pas à pas, il ne nous restait plus qu’à apprendre à les utiliser ensemble par le biais du shield. Suite à de nombreux tests, nous avions obtenu un programme fonctionnel pour faire bouger chaque goutte à la hauteur donnée par l’utilisateur en fonction de sa position actuelle. Il ne faut pas non plus oublier le coté artistique, donc la fonction module la vitesse en fonction de la distance pour que tous les moteurs commencent et finissent en même temps.
Une fois le code de l’Arduino terminé, il a fallu apprendre à utiliser une carte Raspberry Pi pour commander tous les Arduino d’un même point. Ce fut une première sur Linux (Rasp OS) pour nous deux, mais avec les bonnes commandes, l’aide de M. Guyonneau et d’internet, on a finalement réussi à connecter tous les Arduino à la carte Raspberry Pi. Maintenant que les Arduino sont prêts et que le canal de communication est établi, il ne reste plus qu’à faire des fonctions pour représenter des choses. Malheureusement, les projets touchaient à leur fin, donc nous n’avons eu le temps de faire qu’une fonction sin(x + y + t) où x et y sont la position des moteurs dans la grille.
Conclusion
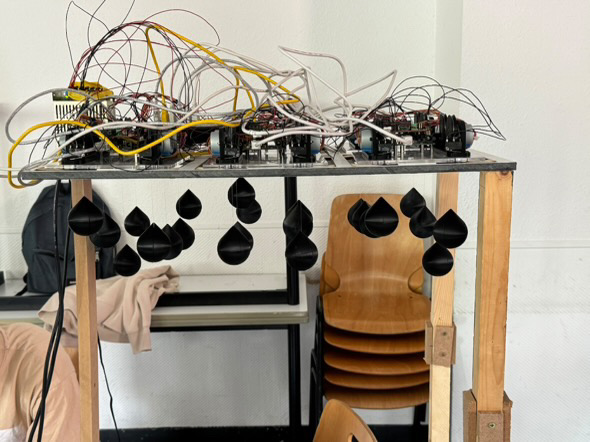
Pour conclure, nous avons tous deux beaucoup aimé ce projet et sommes très fières du rendu final malgré le bazar à quoi ressemble le projet à première vue. Nous aurions beaucoup aimé pouvoir finaliser la partie extérieure avec un cache ou une meilleure organisation des câbles, mais nous avons manqué de temps.
Toutefois, nous sommes heureux d’avoir pu travailler sur des problématiques aussi techniques, mais aussi d’avoir pu explorer différentes façons de concevoir, de fabriquer et de programmer un système complet, de A à Z. Ce projet nous a permis de mettre en pratique l’ensemble des compétences acquises au cours de nos deux années de prépa intégrée à Polytech Angers, que ce soit en mécanique, en électronique, en programmation ou en conception 3D. Il nous a également appris à gérer un projet sur le long terme, à surmonter des imprévus techniques et à collaborer efficacement.
Ce fut une belle aventure humaine et technique, et une excellente transition vers la suite de notre formation d’ingénieur. Merci encore à nos encadrants et à toutes les personnes qui nous ont accompagnés dans cette expérience.