WallRider : Le véhicule qui défie la gravité
INTRODUCTION
On ne va pas se mentir : qui n’a jamais rêvé de voir une voiture télécommandée grimper au plafond comme dans un film de science-fiction ? C’est le défi qu’on s’est lancé pour notre projet de deuxième année à Polytech Angers. On vous présente le WallRider, un robot capable de défier la gravité en roulant sur des parois verticales.
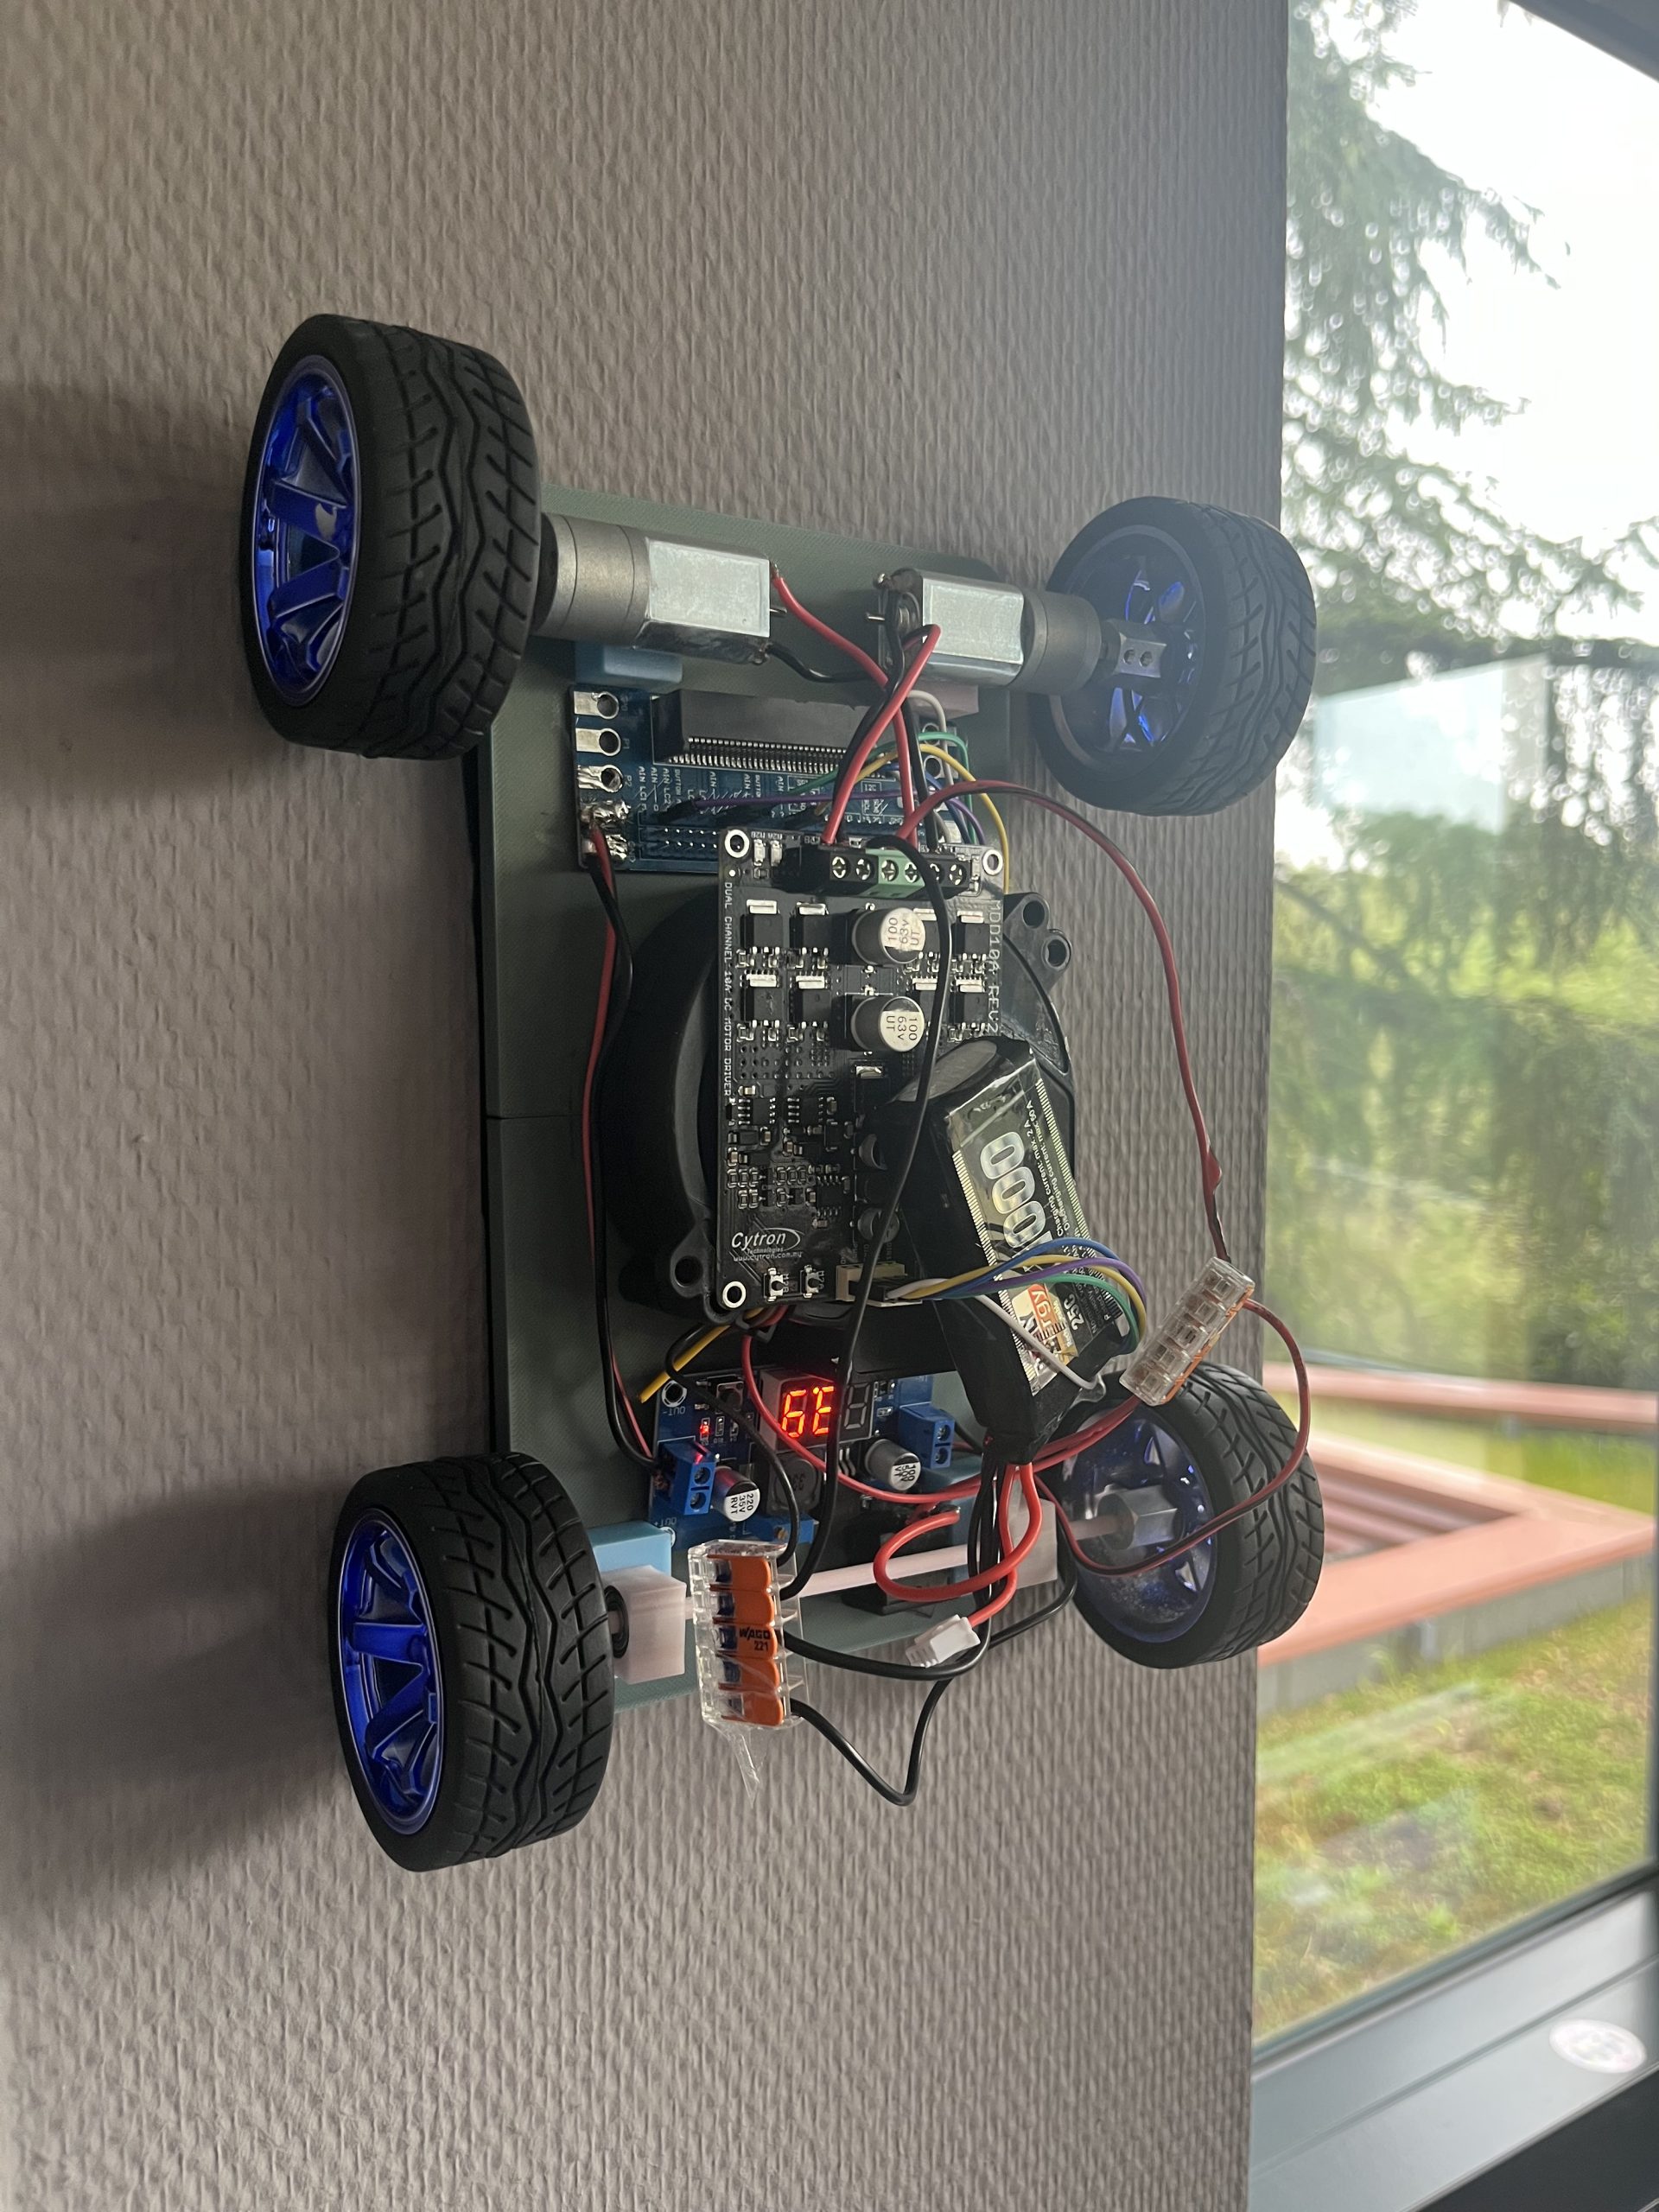
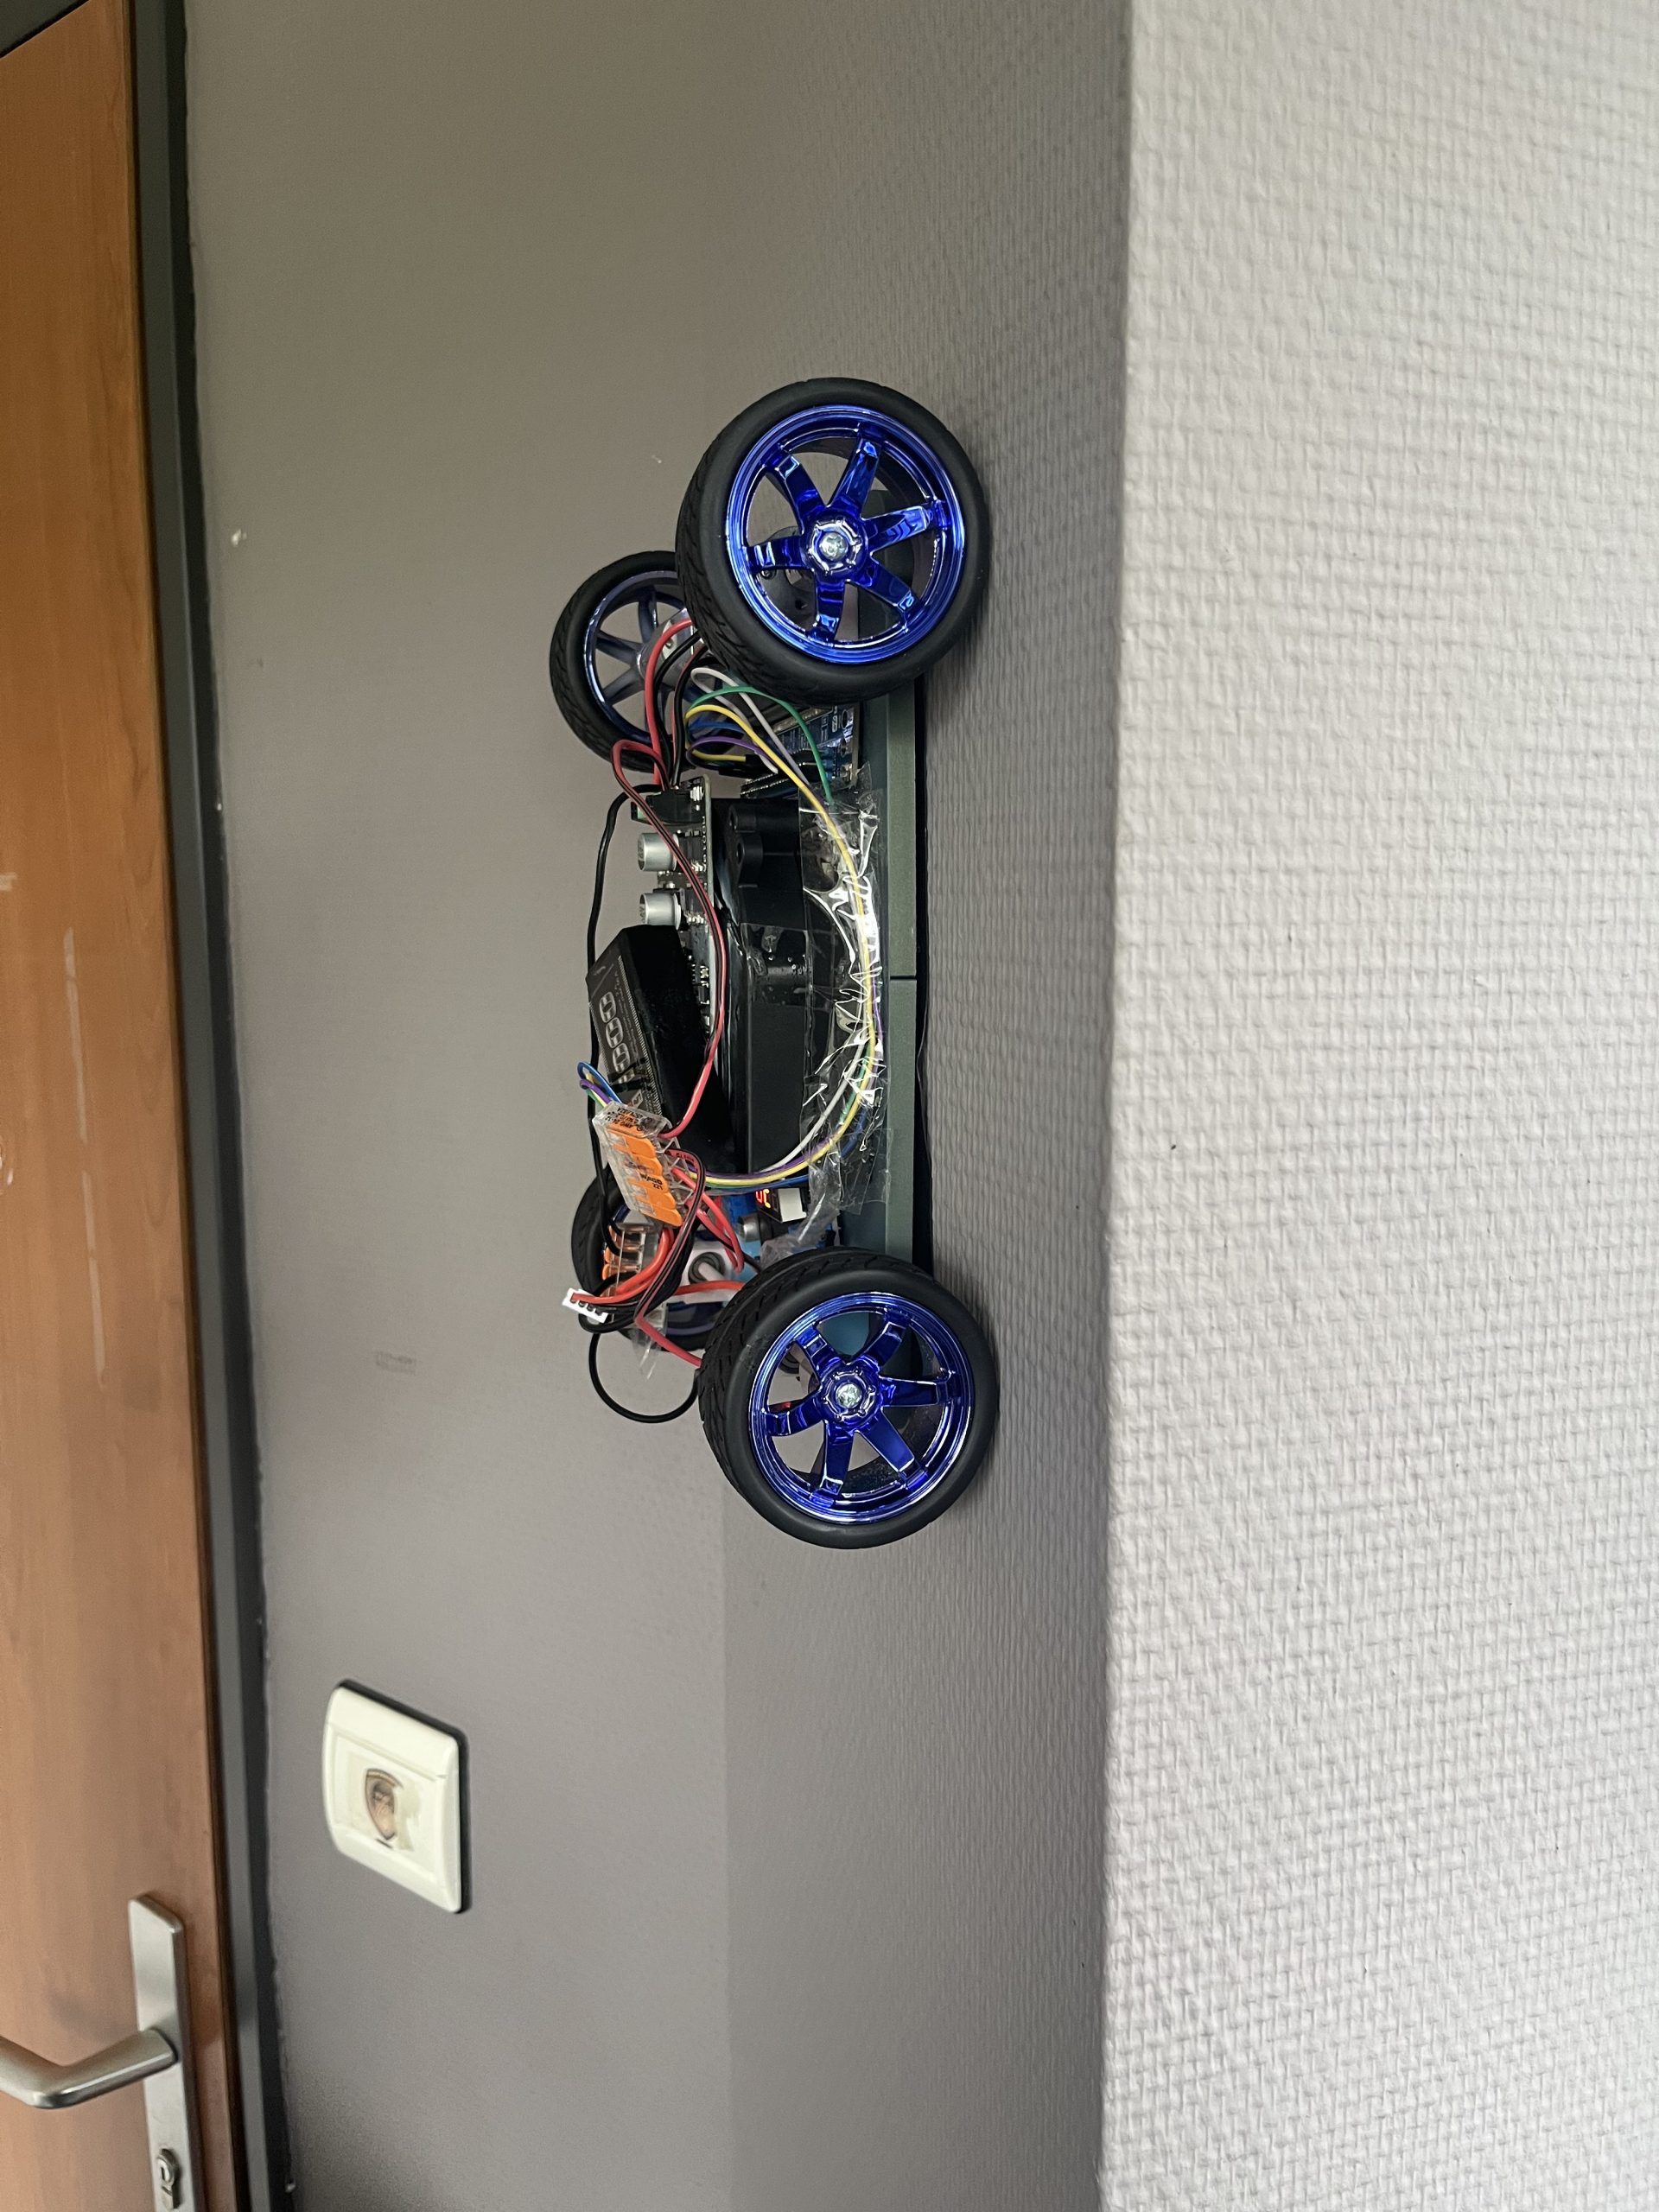
L’INVENTAIRE: CE QU’IL Y A SOUS LE CAPOT
Pour fabriquer un WallRider voici les composants nécessaire:
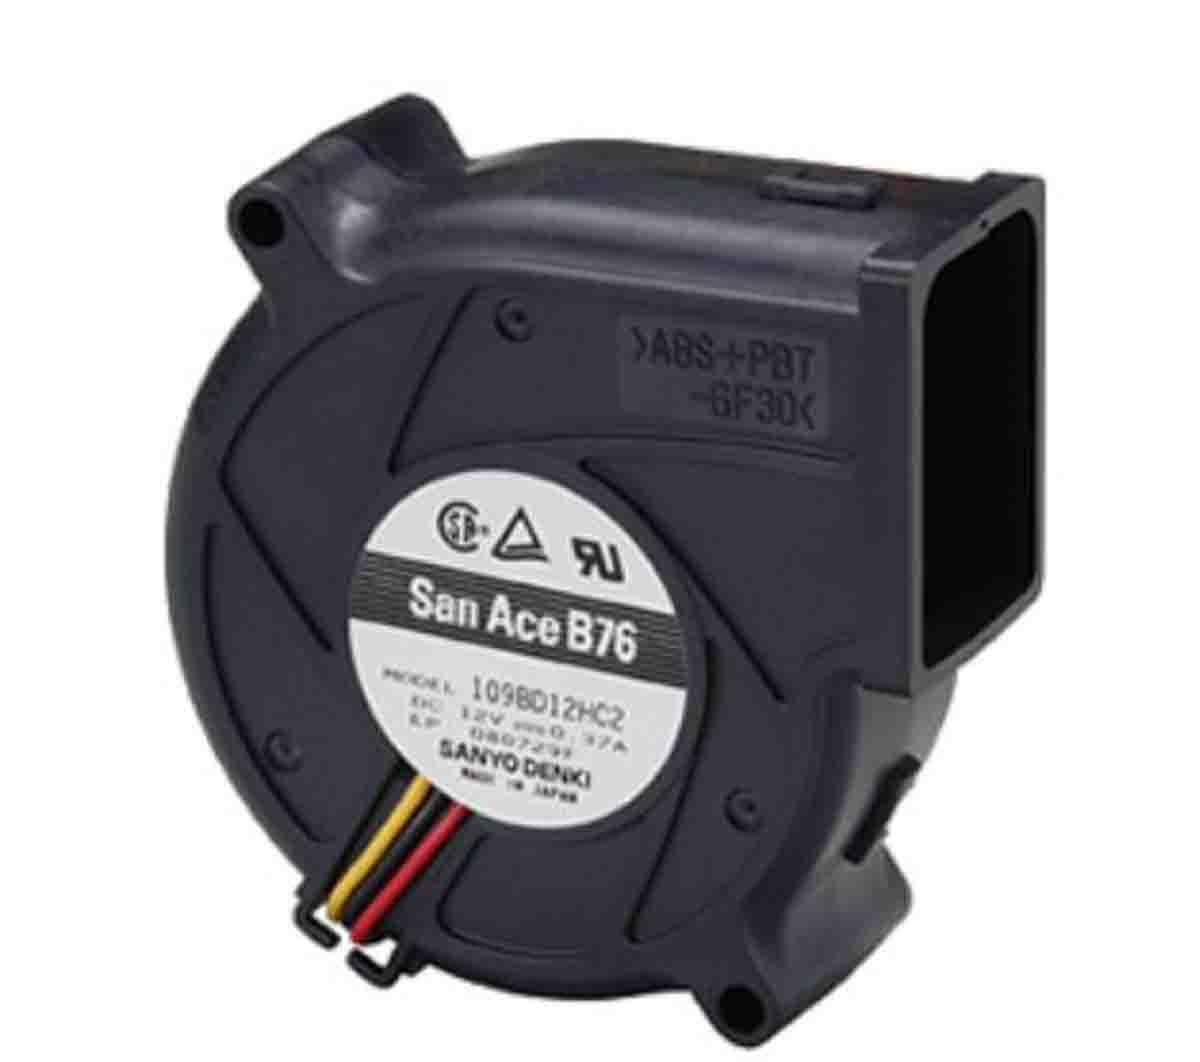
– Un ventilateur puissant : C’est lui qui crée l’aspiration pour “coller” au mur.
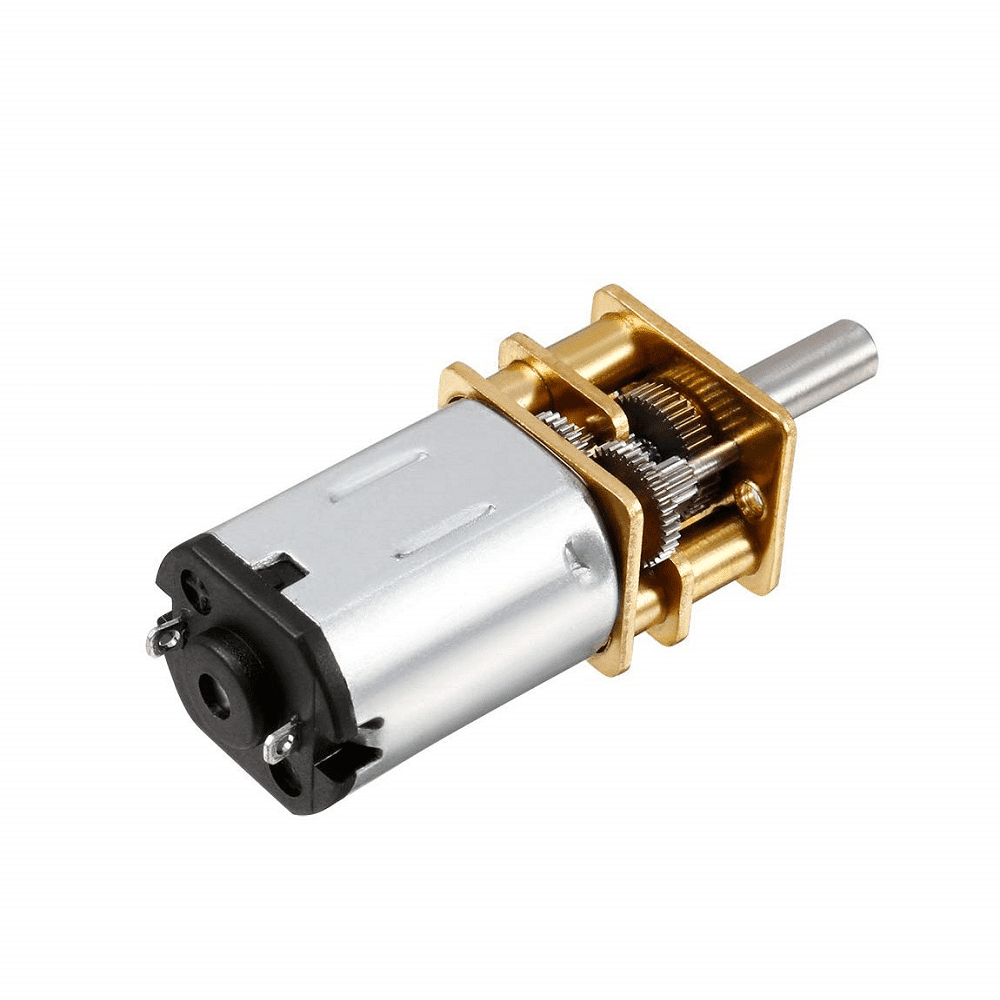
– Deux moteurs DC : Pour faire avancer et reculer la voiture.
– Une carte micro:bit : Le cerveau qui reçoit nos ordres.
– Un smartphone : Notre télécommande sans fil.
– Un convertisseur de tension (Step-down) : Pour ne pas griller l’électronique avec
la batterie
– Une jupe flexible : Indispensable pour garder l’air sous la voiture.
– Un châssis imprimé en 3D : Pour que tout soit léger et sur mesure.
Pour visualiser plus en détail comment il fonctionne, voici une représentation technique simplifiée de l’agencement des composants :
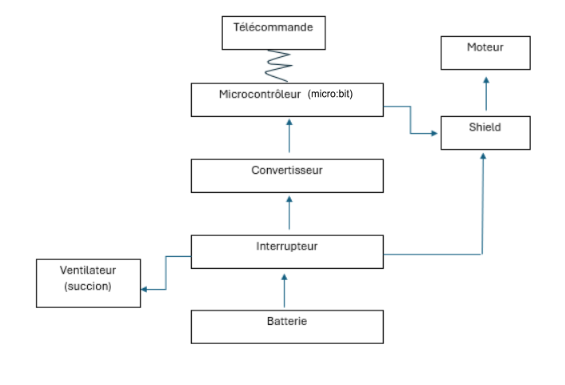
Le principe est de diviser l’énergie de la batterie en trois chemins dès la sortie de l’interrupteur. Le ventilateur est alimenté en direct pour garder une aspiration maximale, tandis que le shield moteur reçoit la puissance nécessaire pour faire bouger le robot. Pour le “cerveau” du projet, on utilise un convertisseur qui baisse la tension afin d’alimenter la carte micro:bit en toute sécurité. C’est elle qui réceptionne nos ordres par Bluetooth et qui indique au shield comment piloter les moteurs de traction. Ce montage nous a permis de bien séparer la gestion de l’adhérence au mur de celle du pilotage
MAIS EN FAIT, COMMENT CA TIENT ?
Le secret, c’est la dépression. Imaginez une ventouse géante, mais qui peut rouler. Le ventilateur aspire l’air sous le châssis ce qui créer un vide partiel. La pression de l’air ambiant devient alors plus forte et vient plaquer le robot contre le mur.
C’est là que la physique intervient avec une règle d’or :
Pour faire simple : la force d’aspiration (ΔP×S) doit être supérieur que le poids du robot (m×g). Si il est trop lourd ou si l’air s’échappe, c’est la chute assurée!
LES ETAPES DE LA CONCEPTION
- Le choix des pièces:
On a commencé par chercher toutes les pièces afin de réaliser le WallRider. Pour que celui-ci puisse rester accroché au mur, nous avons dû choisir des pièces légères mais puissantes. Par exemple, pour notre voiture d’environ 600 g, chaque moteur de roue devait fournir un couple d’au moins 1 200 g.cm, et le ventilateur devait atteindre une pression statique de 1 200 Pa. Chacune d’entre elles devait être compatible avec les autres, ce qui nous a demandé un long travail de recherche - Le design et l’impression 3D:
On a ensuite modélisé la base de la voiture sur ordinateur via la CAO. C’est durant cette étape qu’on a dimensionné le châssis en plastique (environ 100 g) pour qu’il puisse accueillir tous les composants présentés plus tôt. Direction ensuite l’imprimante 3D pour fabriquer tout ça ! C’est une phase super satisfaisante où l’on voit ses dessins devenir réels. - Le câblage et la programmation:
Ensuite la partie un peu compliqué, c’est la que l’on relie tout les composants entre eux et que l’on réalise le code de la micro:bit sur MakeCode. C’est à ce moment que l’on découvre si le travail du choix des composants est un succès ou pas. On a donc codé un programme pour que la voiture réponde en temps réel aux commandes envoyées depuis un téléphone via Bluetooth.
COMPLICATIONS
Le passage de la théorie à la pratique nous a réservé quelques surprises auxquelles on ne s’attendait pas du tout.
La bonne nouvelle ? Le robot s’accroche parfaitement au mur. Nos calculs de dépression et la jupe souple en caoutchouc ont fonctionné à merveille : l’aspiration de notre ventilateur est si forte que la voiture est littéralement “scotché” à la paroi.
La mauvaise nouvelle ? Il ne parvient pas à avancer de façon autonome. Pour expliquer ce problème, nous avons deux hypothèses principales :
- Un défaut matériel : il est possible que les soudures entre les moteurs et le shield aient été mal réalisées, empêchant le courant de circuler correctement en mode automatique.
- Un problème de liaison logicielle : il y a peut-être un “faux contact” au niveau de la communication entre le code créé sur MakeCode, l’application sur le smartphone et la carte micro:bit. Si les ordres envoyés en Bluetooth sont mal interprétés, les moteurs ne reçoivent jamais l’instruction de bouger.
Un point rassurant : On a quand même noté que lorsqu’on appuie sur les boutons intégrés directement au shield , on arrive à faire tourner les roues. C’est une observation importante car elle prouve que nos moteurs sont bien alimentés et ont assez de force pour se mettre en mouvement. Cela nous confirme que le blocage est bien lié à la commande logicielle ou à la qualité des connexions plutôt qu’à un manque de puissance.
CONCLUSION ET REMERCIEMENTS
Au final, même si notre WallRider ne « ride » pas encore tout à fait, ce projet nous a permis d’apprendre énormément dans des domaines très variés. Que ce soit pour la conception 3D du châssis , l’application de calculs physiques à la réalité ou encore l’électronique et la programmation
Ces 100 heures passées sur ce projet nous auront permis de réaliser que la théorie et la pratique sont souvent deux mondes bien différents, et que les complications arrivent très vite sur ce type de robotique encore peu répandu
Nous tenons à remercier chaleureusement notre tuteur, Maxime Kachit, qui nous a accompagnés tout au long de la réalisation de ce projet, ainsi que Rémy Guyonneau pour ses précieux conseils sur la partie électronique.
En espérant que la lecture de ce blog vous aura permis de vous plonger dans notre aventure et qu’elle vous aura posé autant de questions que nous nous sommes creusé la tête pour les résoudre !
Paul Pubert, Emilien Omno, Milig Le Verre Trochu