Depuis toujours, l’être humain regarde les étoiles avec une seule envie : s’affranchir des lois de la physique. Si nous n’avons pas encore de fusée pour vous emmener sur Mars, nous avons décidé de ramener un morceau d’espace directement dans notre laboratoire. Que vous soyez un futur astronaute ou simplement curieux de voir la matière flotter, installez-vous confortablement. Le compte à rebours de notre aventure technologique commence ici…
Voici à quoi ressemble Le Lévitateur, cette structure capable de défier la gravité. Une technologie capable de maintenir la matière en suspension par la seule force du son, un outil de précision que seule une poignée d’expérimentateurs parvient à calibrer avec brio.
✨ UN LÉVITATEUR ACOUSTIQUE : MAÎTRISER LE POUVOIR INVISIBLE DE LA LÉVITATION
Comme disait Arthur C. Clarke :
« Toute technologie suffisamment avancée est indiscernable de la magie. »
Ce projet est avant tout un choix personnel. Nous voulions explorer un domaine qui n’avait pas encore été abordé dans notre promotion cette année : la lévitation acoustique. Cette liberté nous a permis de nous investir pleinement dans la création d’un système complexe, en reprenant tout depuis le début pour construire un dispositif qui nous ressemble.
Nos ambitions :
Démystifier la physique acoustique en rendant visible un phénomène qui, d’ordinaire, ne s’écoute qu’avec les oreilles.
Concevoir un système autonome et robuste, capable d’être transporté et utilisé pour des démonstrations pédagogiques sans dépendre d’une installation fixe complexe.
Allier esthétique et technologie en créant une structure (nos fameux dômes) qui soit aussi performante techniquement qu’élégante à regarder.
Partager notre savoir à travers ce site vitrine, pour que chacun puisse comprendre comment l’électronique et les ultrasons peuvent s’unir pour vaincre la gravité.
⚙️ CONCEPTION MECANIQUE ET DESIGN (LA FUSÉE)
L’objectif premier de notre lévitateur acoustique est de s’affranchir de la gravité terrestre par la seule force du son. Pour incarner ce défi physique, il nous a paru évident de donner à notre structure globale la forme d’une fusée. Au-delà de l’aspect purement esthétique et symbolique, ce design répond à des contraintes mécaniques et acoustiques très strictes.
A. La modélisation sous SolidWorks : Pour que l’onde stationnaire se forme correctement, l’alignement entre la partie supérieure et la partie inférieure du lévitateur doit être parfait. Nous avons entièrement conçu la structure assistée par ordinateur (CAO) à l’aide du logiciel SolidWorks. La conception de la “fusée” nous a permis d’obtenir :
- Une grande rigidité structurelle : Les piliers latéraux maintiennent un écartement millimétré qui empêche les vibrations parasites de déformer l’axe central. (également, ils nous permettent de pouvoir choisir en fonction des résultats la hauteur souhaitée pour l’écart entre les 2 dômes).
- Une intégration ergonomique : Le socle de la fusée a été pensé pour dissimuler proprement l’électronique de puissance (l’Arduino, le driver L298N et le régulateur de tension) tout en assurant une bonne ventilation. (Dû à notre accident, nous avons préféré essayer de résoudre le problème plutôt que faire le design)
B. La géométrie des dômes
Le cœur de la lévitation ne réside pas seulement dans la puissance électrique, mais dans la géométrie. Si nous avions disposé nos 72 capteurs sur des surfaces planes, la pression acoustique aurait été dispersée et insuffisante pour soulever la moindre masse.
Nous avons donc modélisé deux dômes en forme de sphère concave.
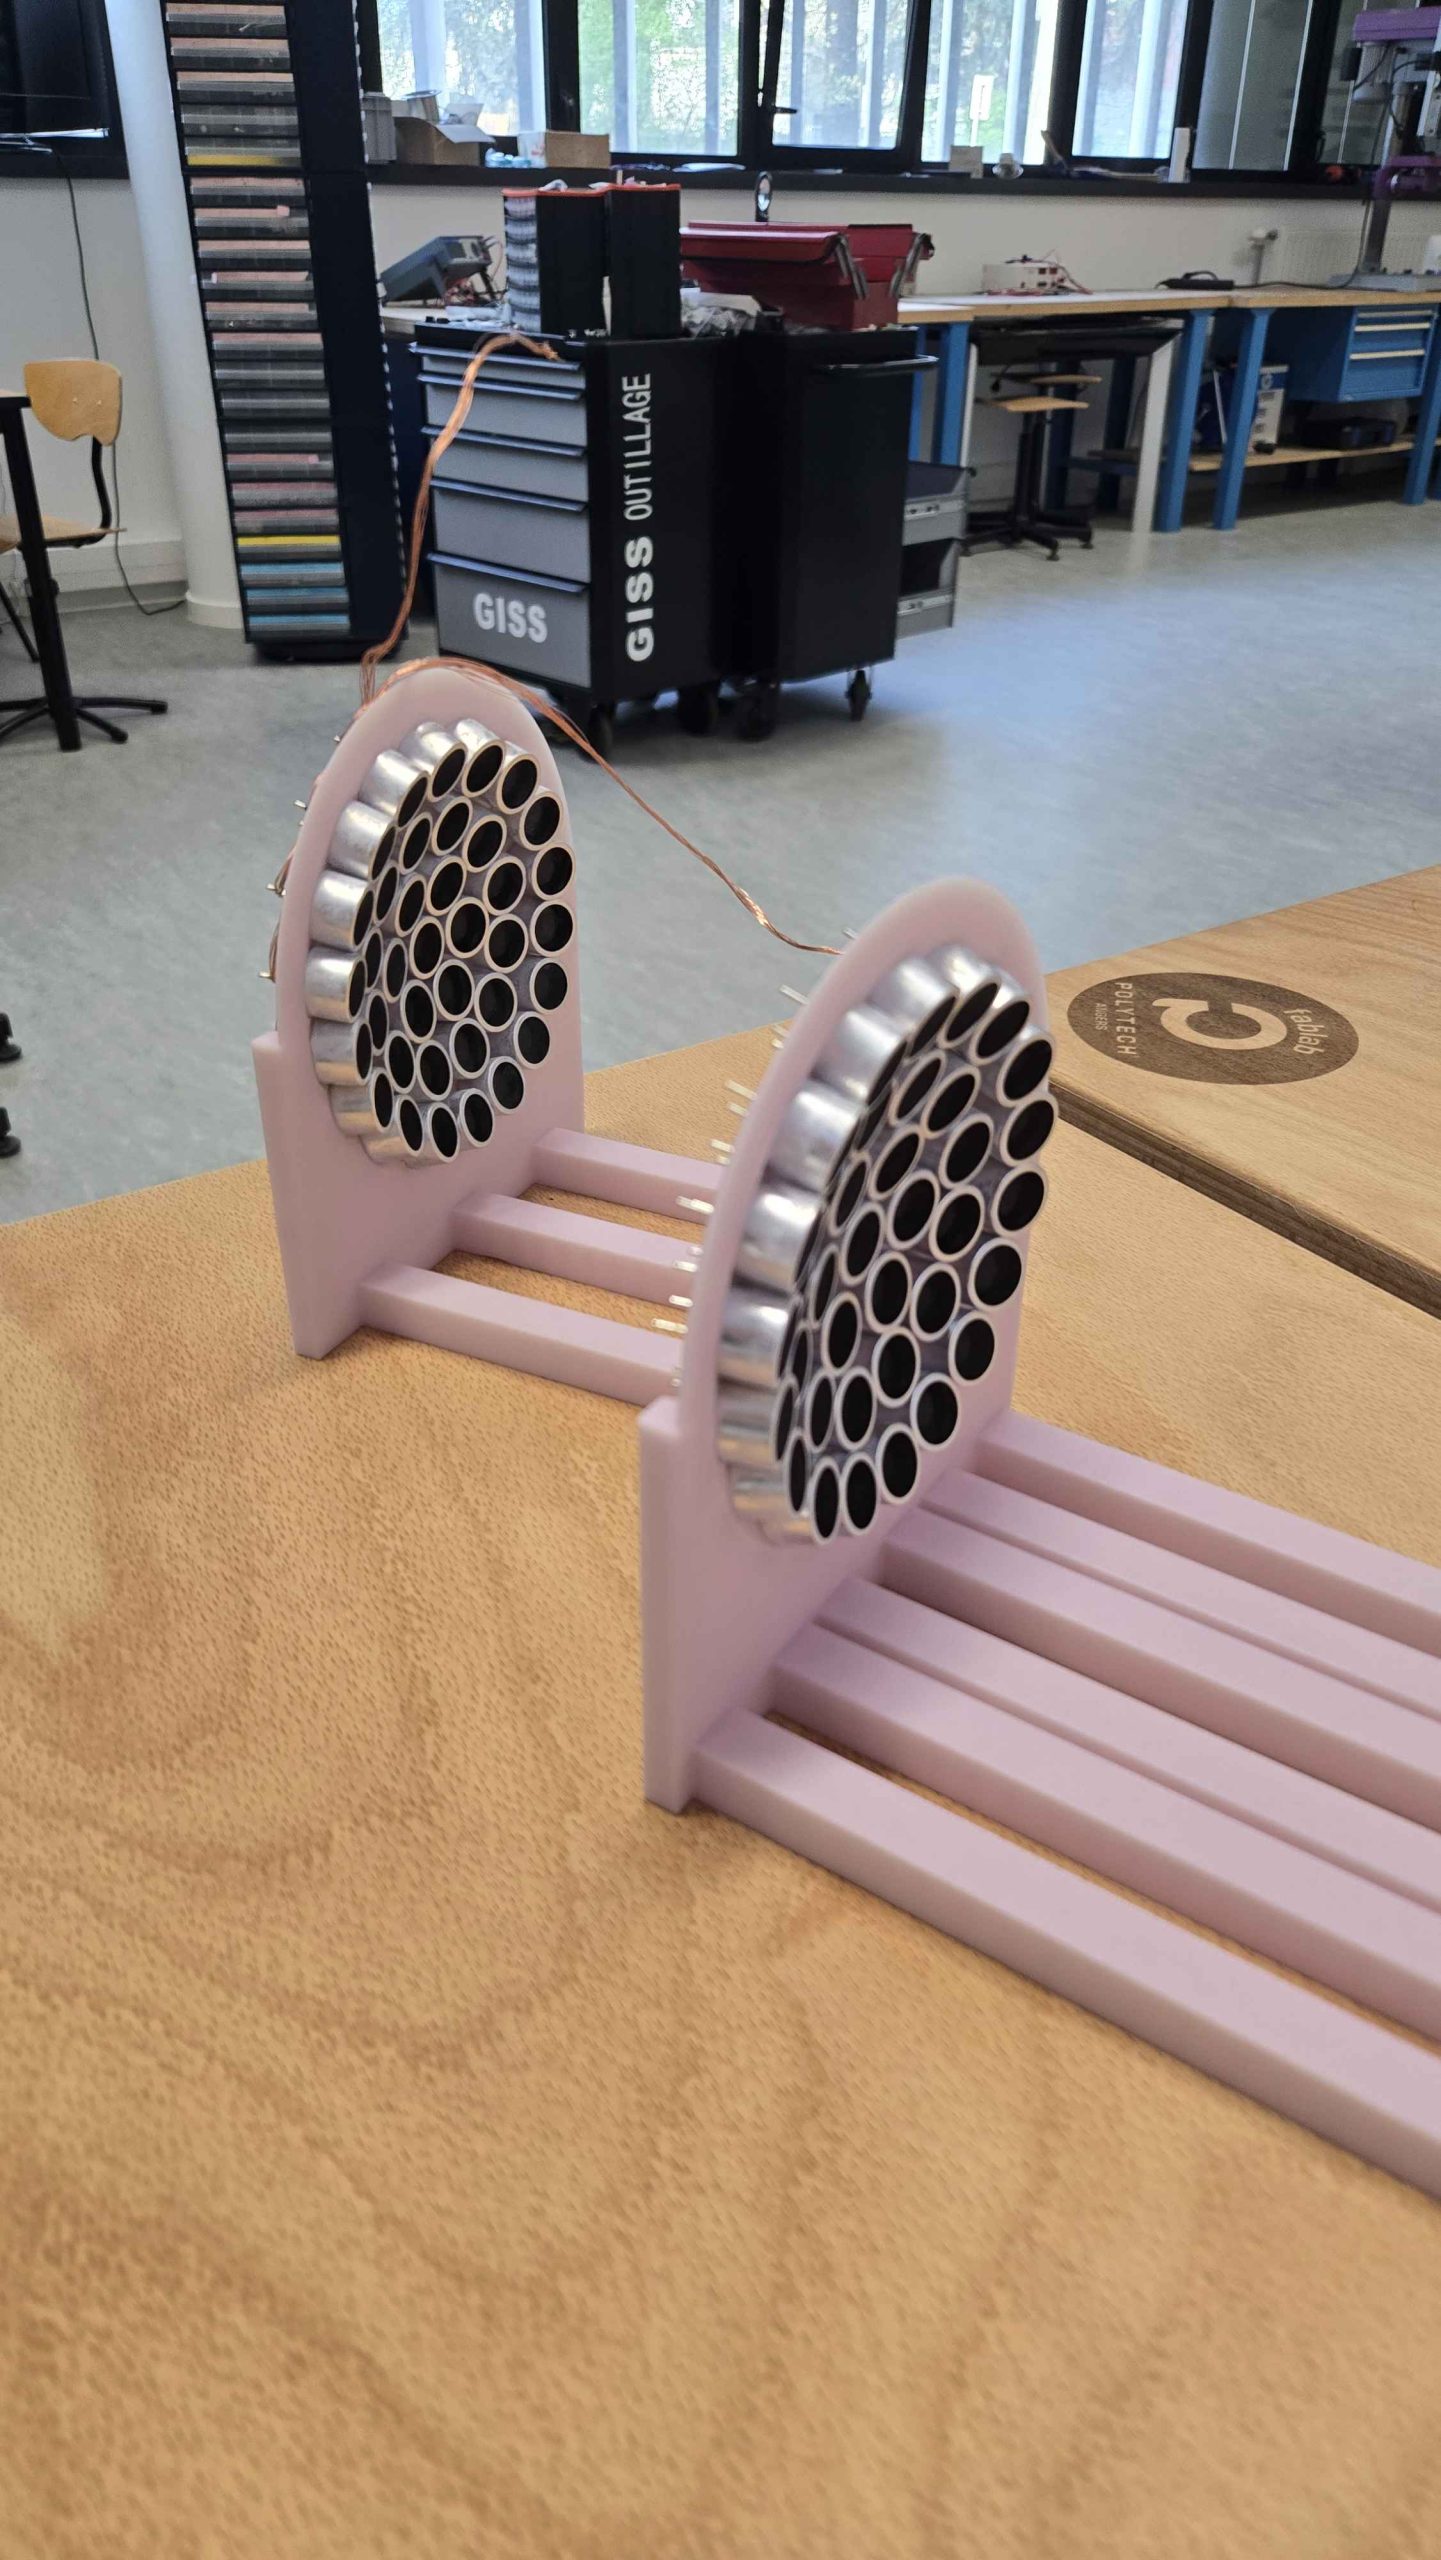
L’optimisation spatiale : Chaque emplacement sur le dôme a été calculé avec précision sur SolidWorks pour accueillir un transducteur piézoélectrique. L’angle de chaque capteur est orienté de manière à ce que toutes les ondes convergent parfaitement au centre de la fusée.
L’effet loupe : Tout comme une lentille convergente concentre les rayons du soleil en un point unique pour créer de la chaleur, nos dômes focalisent les ondes ultrasonores (émises à 40 kHz) vers le centre géométrique de la structure : le foyer.
🔌 ELECTRONIQUE ET CABLAGE GLOBAL
Maintenant que nos dômes sont assemblés et soudés, il faut leur donner vie. Faire vibrer 72 transducteurs 40 000 fois par seconde (40 kHz) demande une gestion rigoureuse des signaux et de l’énergie. L’enjeu de cette partie était de concevoir un circuit capable de délivrer une puissance importante sans risquer la surchauffe ou le court-circuit.
A. Le “Muscle” du système : Le Driver L298N Le signal de commande provenant de notre microcontrôleur (l’Arduino) fonctionne en 5V avec un courant très faible. Il est incapable d’alimenter directement notre réseau de 72 capteurs. Nous avons donc intégré un driver de puissance L298N (un pont en H).
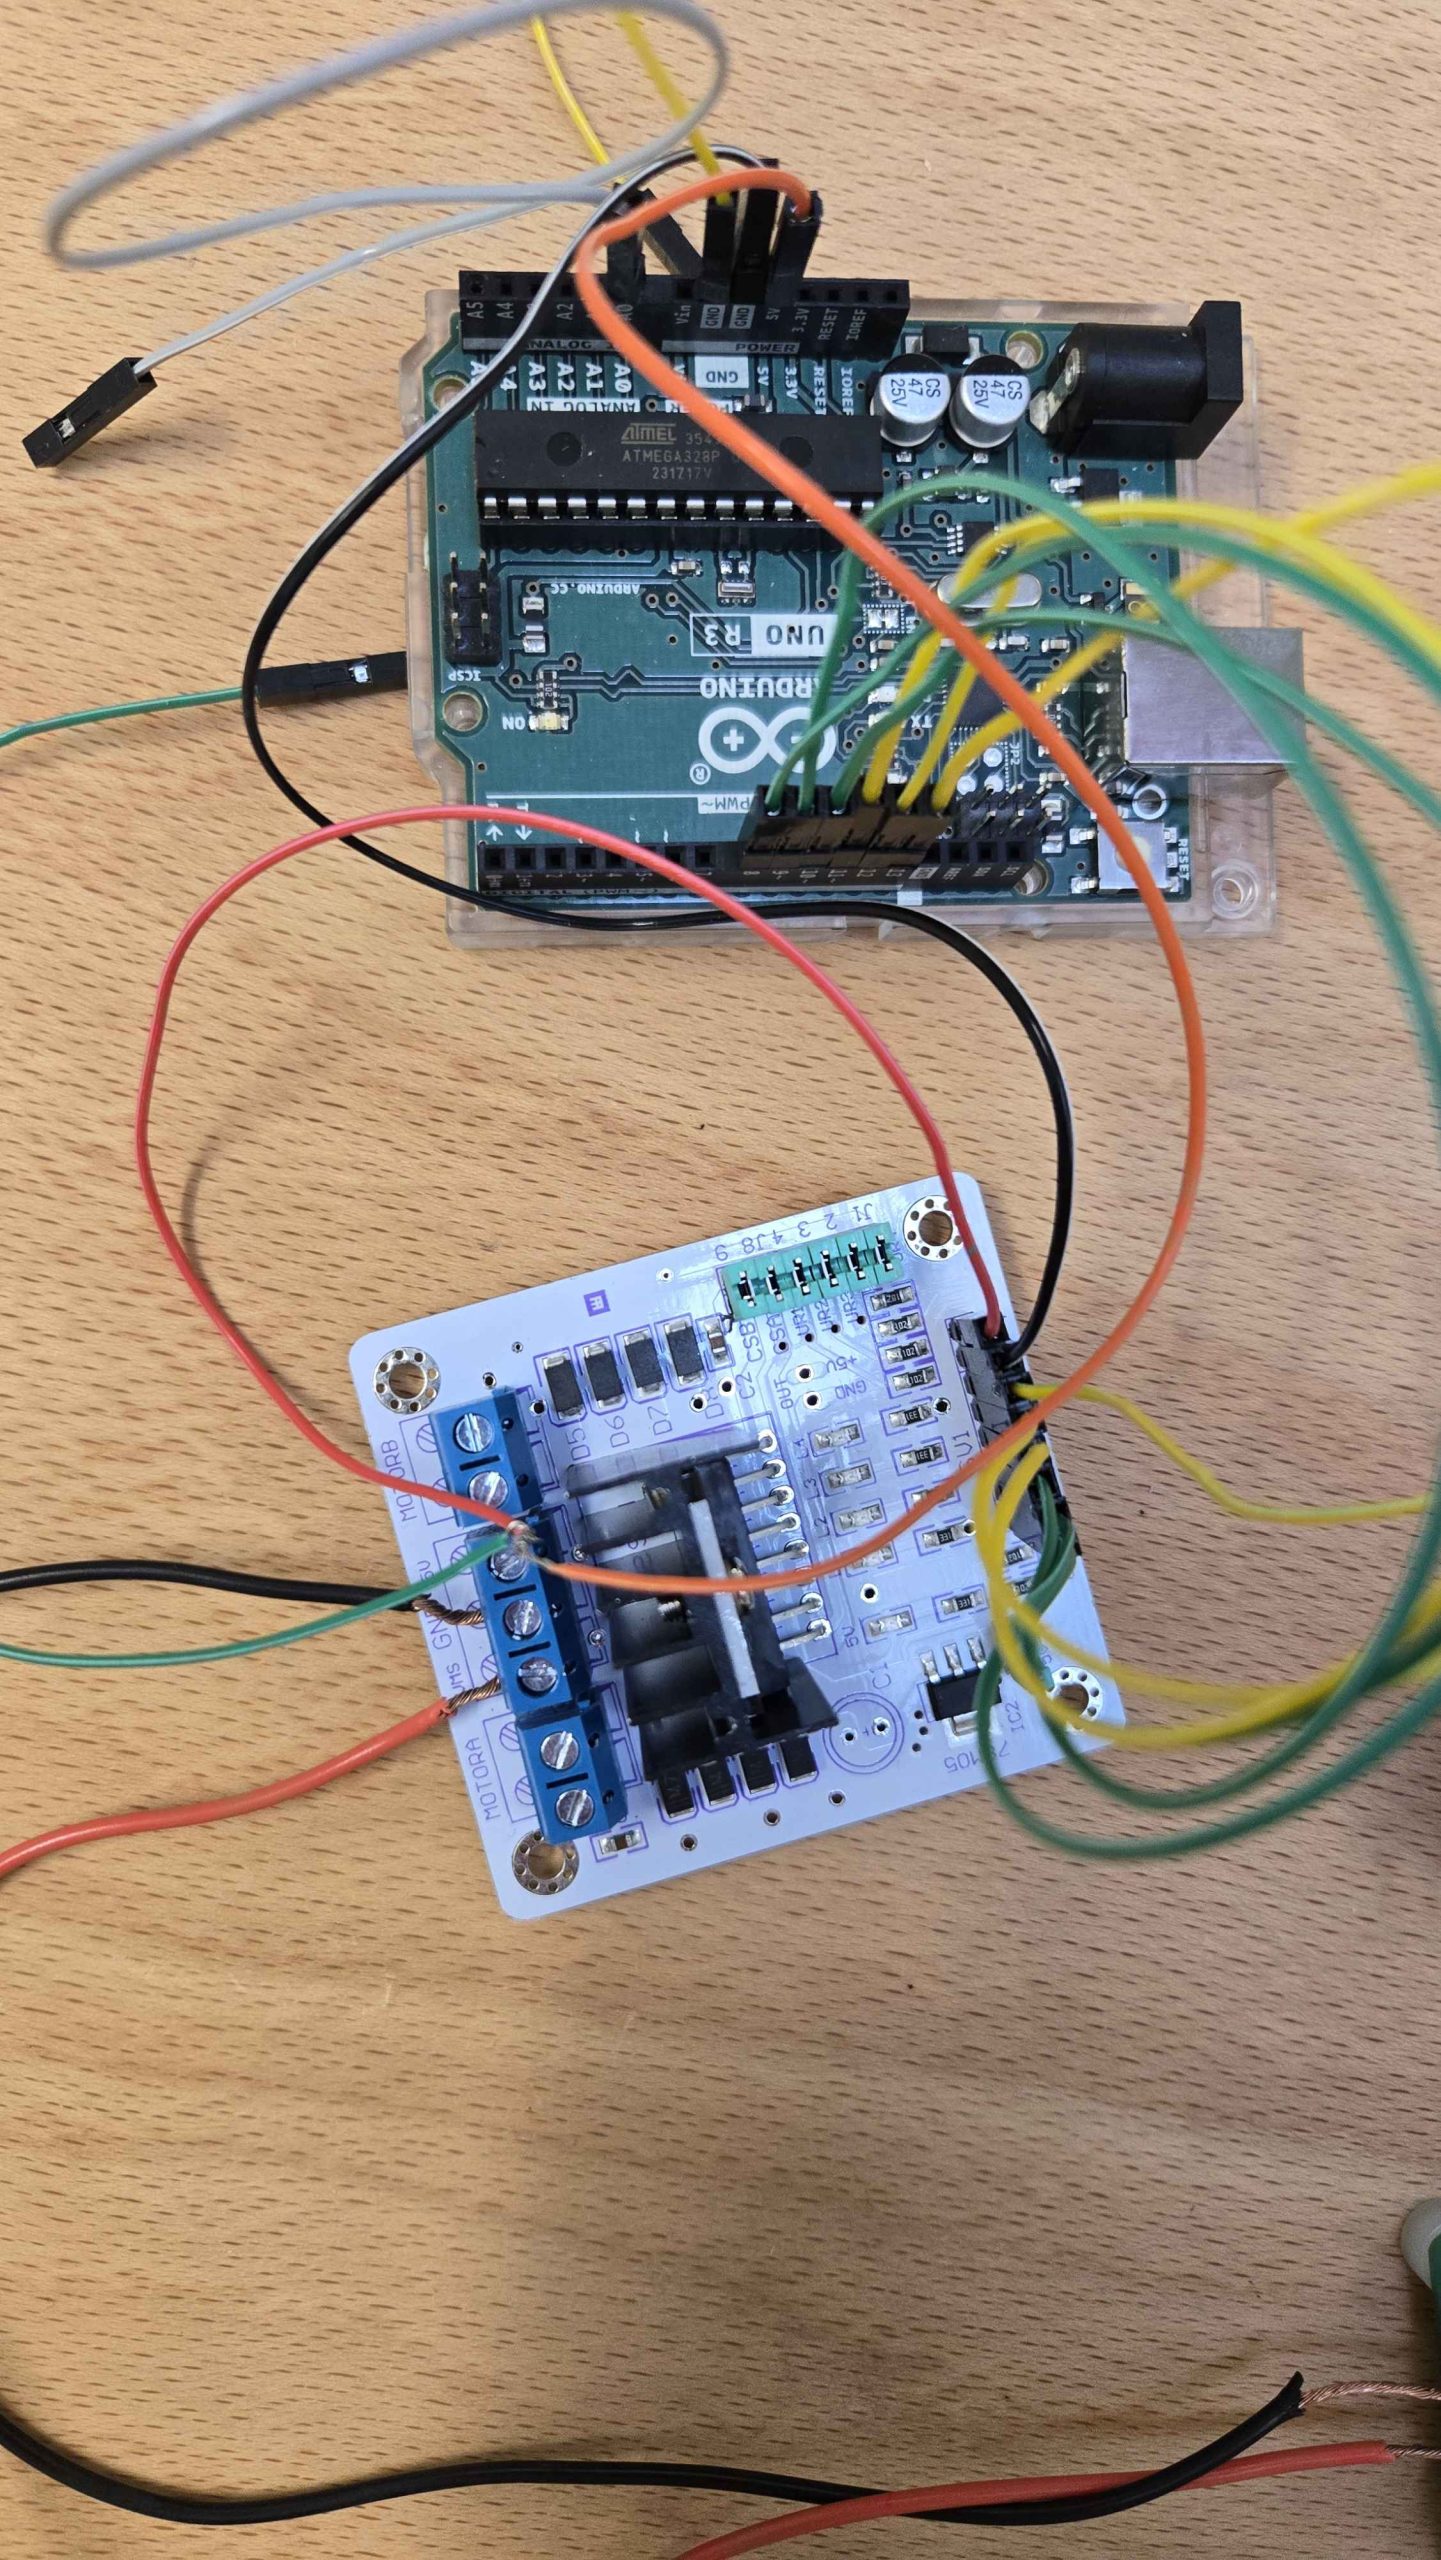
- Amplification : Son rôle est d’agir comme un relais ultra-rapide. Il lit le signal de commande de l’Arduino et le reproduit en utilisant la puissance de notre alimentation principale (12V) pour l’envoyer aux dômes.
- Dissipation thermique : Alimenter autant de transducteurs génère de la chaleur. Le dissipateur thermique en aluminium (le bloc à ailettes) présent sur le L298N est crucial pour évacuer cette chaleur et maintenir le composant dans sa plage de fonctionnement optimale.
B. Sécurité et gestion de l’énergie : Le Régulateur de tension Pour garantir la stabilité du système et protéger notre matériel, nous ne pouvions pas brancher l’alimentation “à l’aveugle”. Nous avons intercalé un convertisseur de tension abaisseur (aussi appelé Buck Converter).
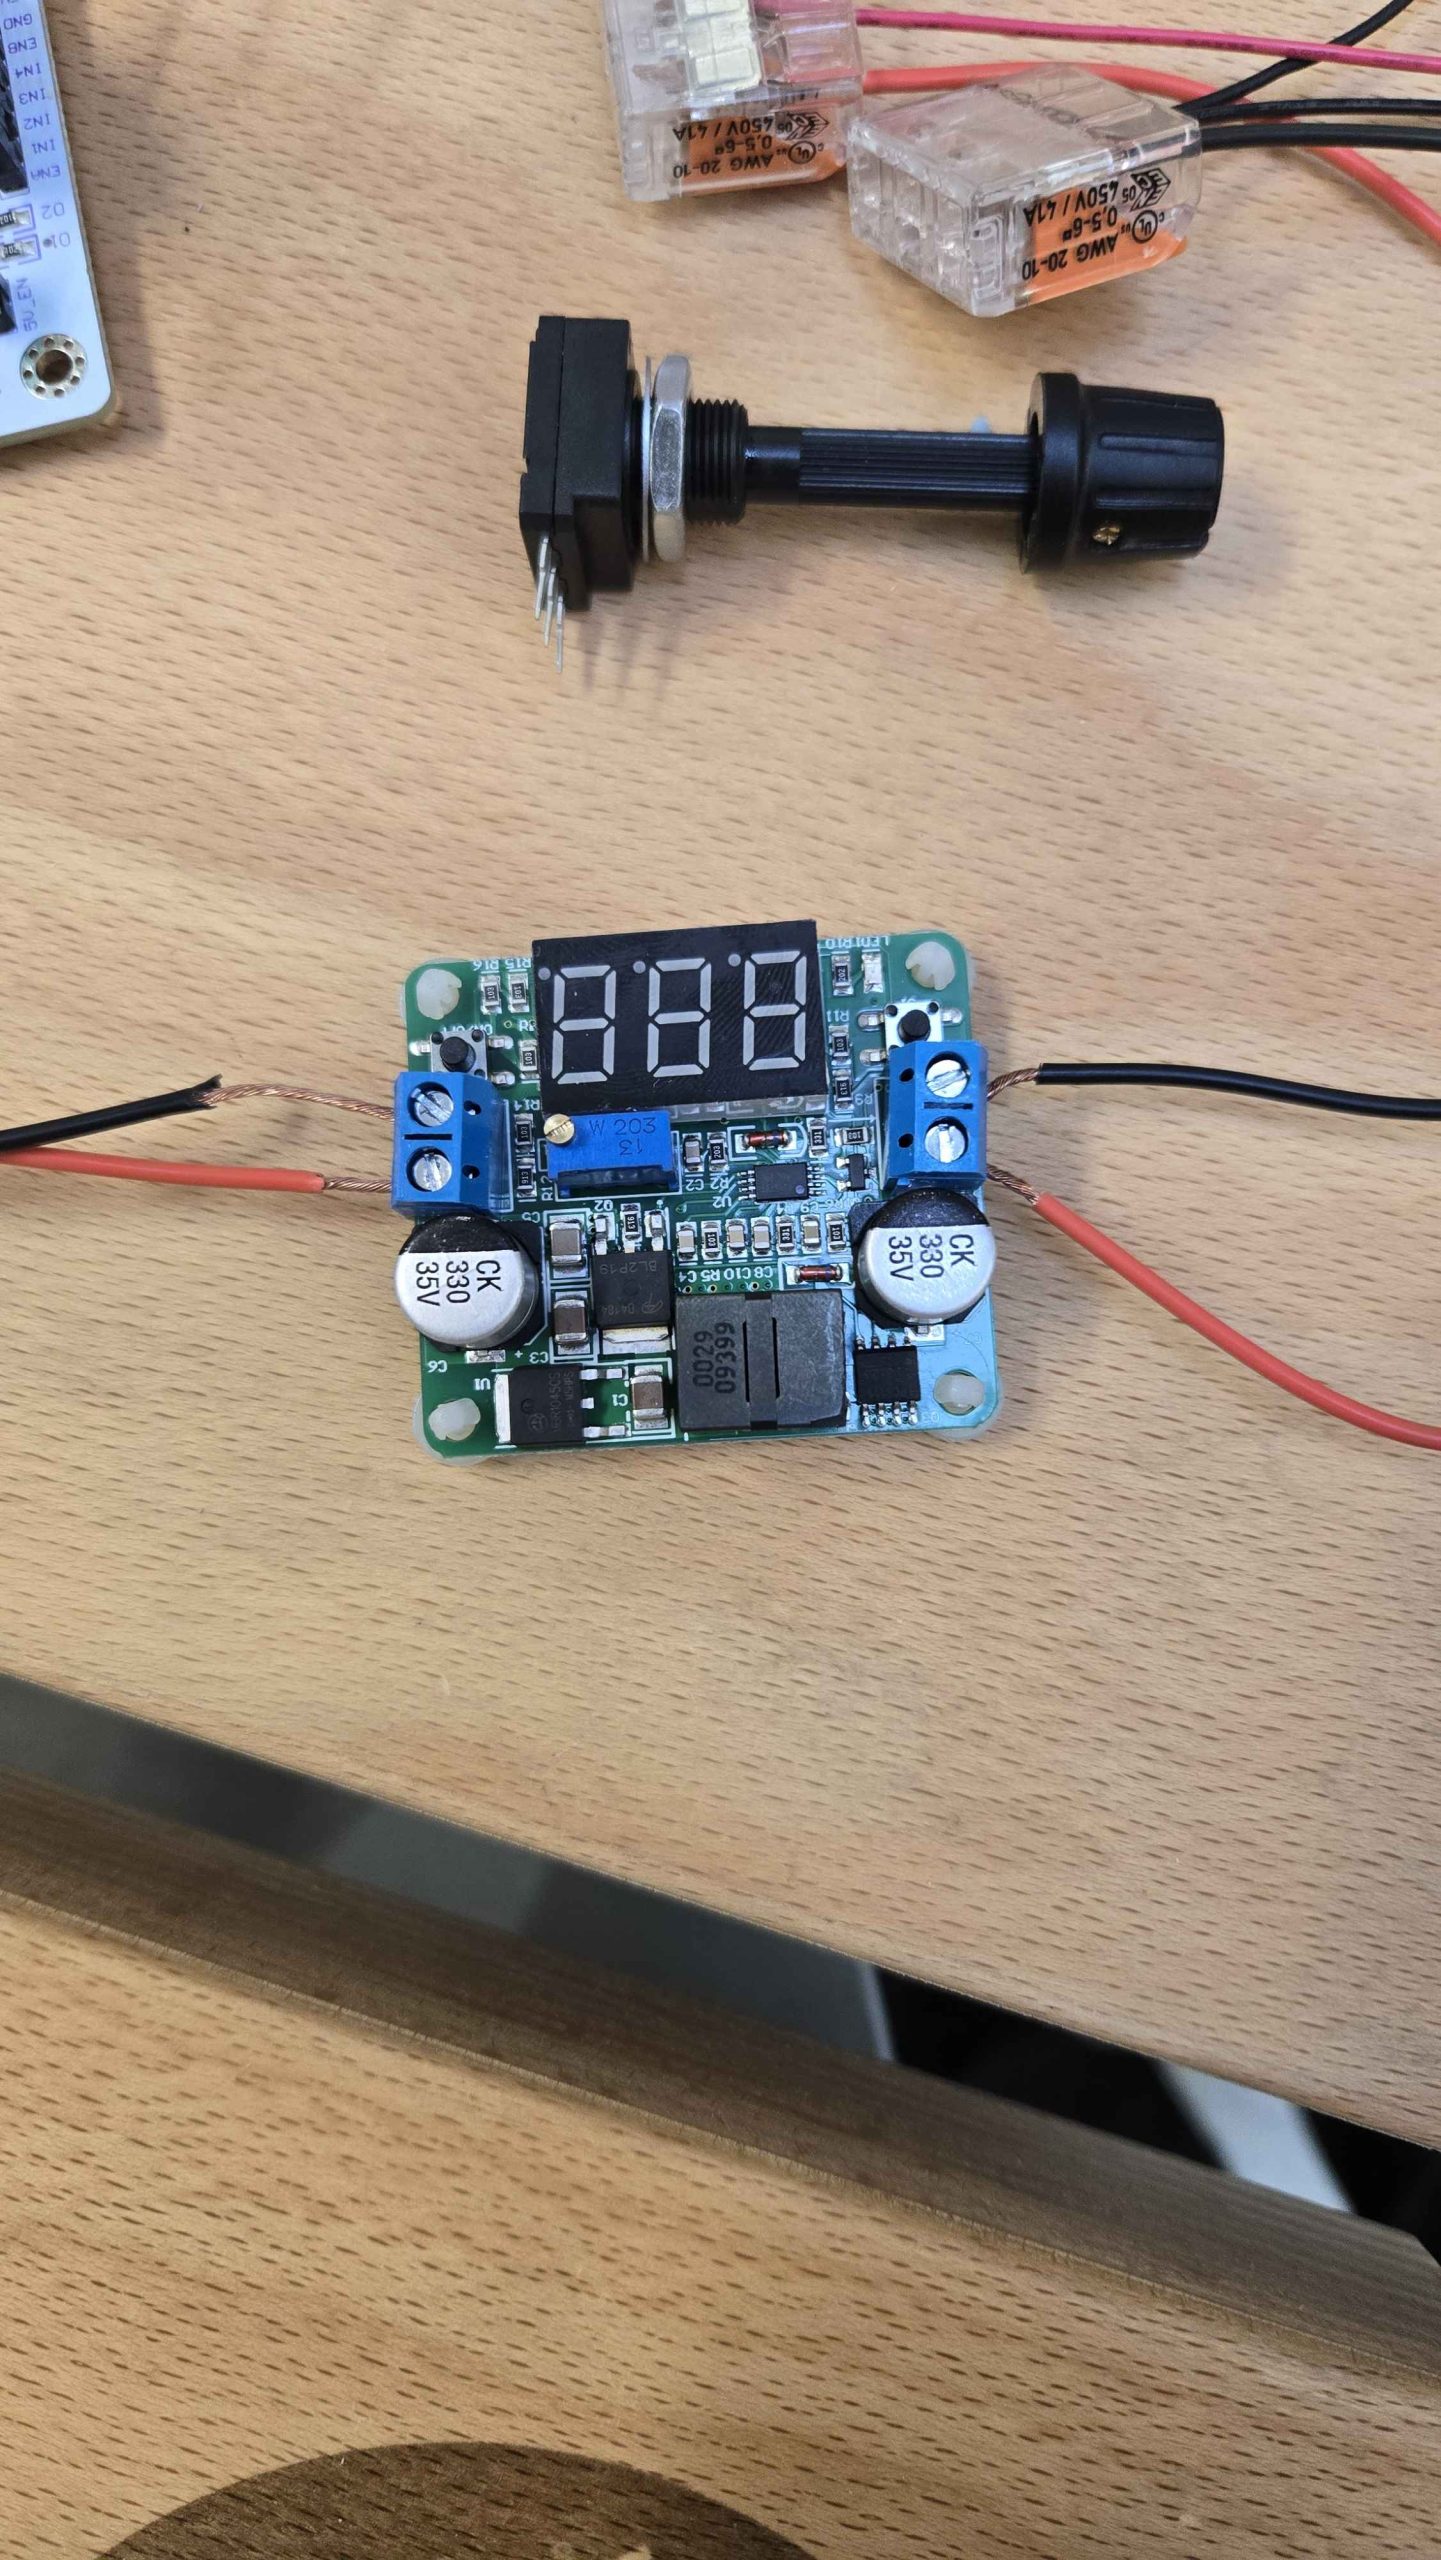
- Stabilisation : Ce module lisse et stabilise la tension électrique. Grâce à sa petite vis de réglage (potentiomètre multi-tours), nous pouvons ajuster très finement la tension de sortie.
- Surveillance en temps réel : La carte est équipée d’un afficheur LED (voltmètre) qui nous permet de lire en direct la tension envoyée dans le circuit, évitant ainsi tout risque de surtension qui pourrait détruire l’Arduino ou le driver.
🧑🏭 SOUDURE ET ASSEMBLAGE DES CAPTEURS SUR LES DÔMES
Si la modélisation 3D a été le défi théorique de notre projet, l’assemblage physique des dômes en a été le véritable défi manuel. Le lévitateur nécessite une puissance acoustique importante, répartie de manière parfaitement symétrique. Pour cela, nous avons dû intégrer et connecter pas moins de 72 transducteurs ultrasonores (36 par dôme).
A. L’insertion et le respect de la polarité : Chaque transducteur piézoélectrique possède deux broches (une borne positive et une borne négative). L’enjeu principal lors de l’insertion dans notre structure imprimée en 3D était de respecter scrupuleusement l’orientation de ces pôles.
- En effet, pour que l’onde globale se forme correctement, tous les capteurs d’un même dôme doivent “pousser” l’air exactement en même temps (ils doivent être en phase).
- Si un seul capteur était branché à l’envers, il créerait une interférence destructive locale qui affaiblirait notre piège acoustique.
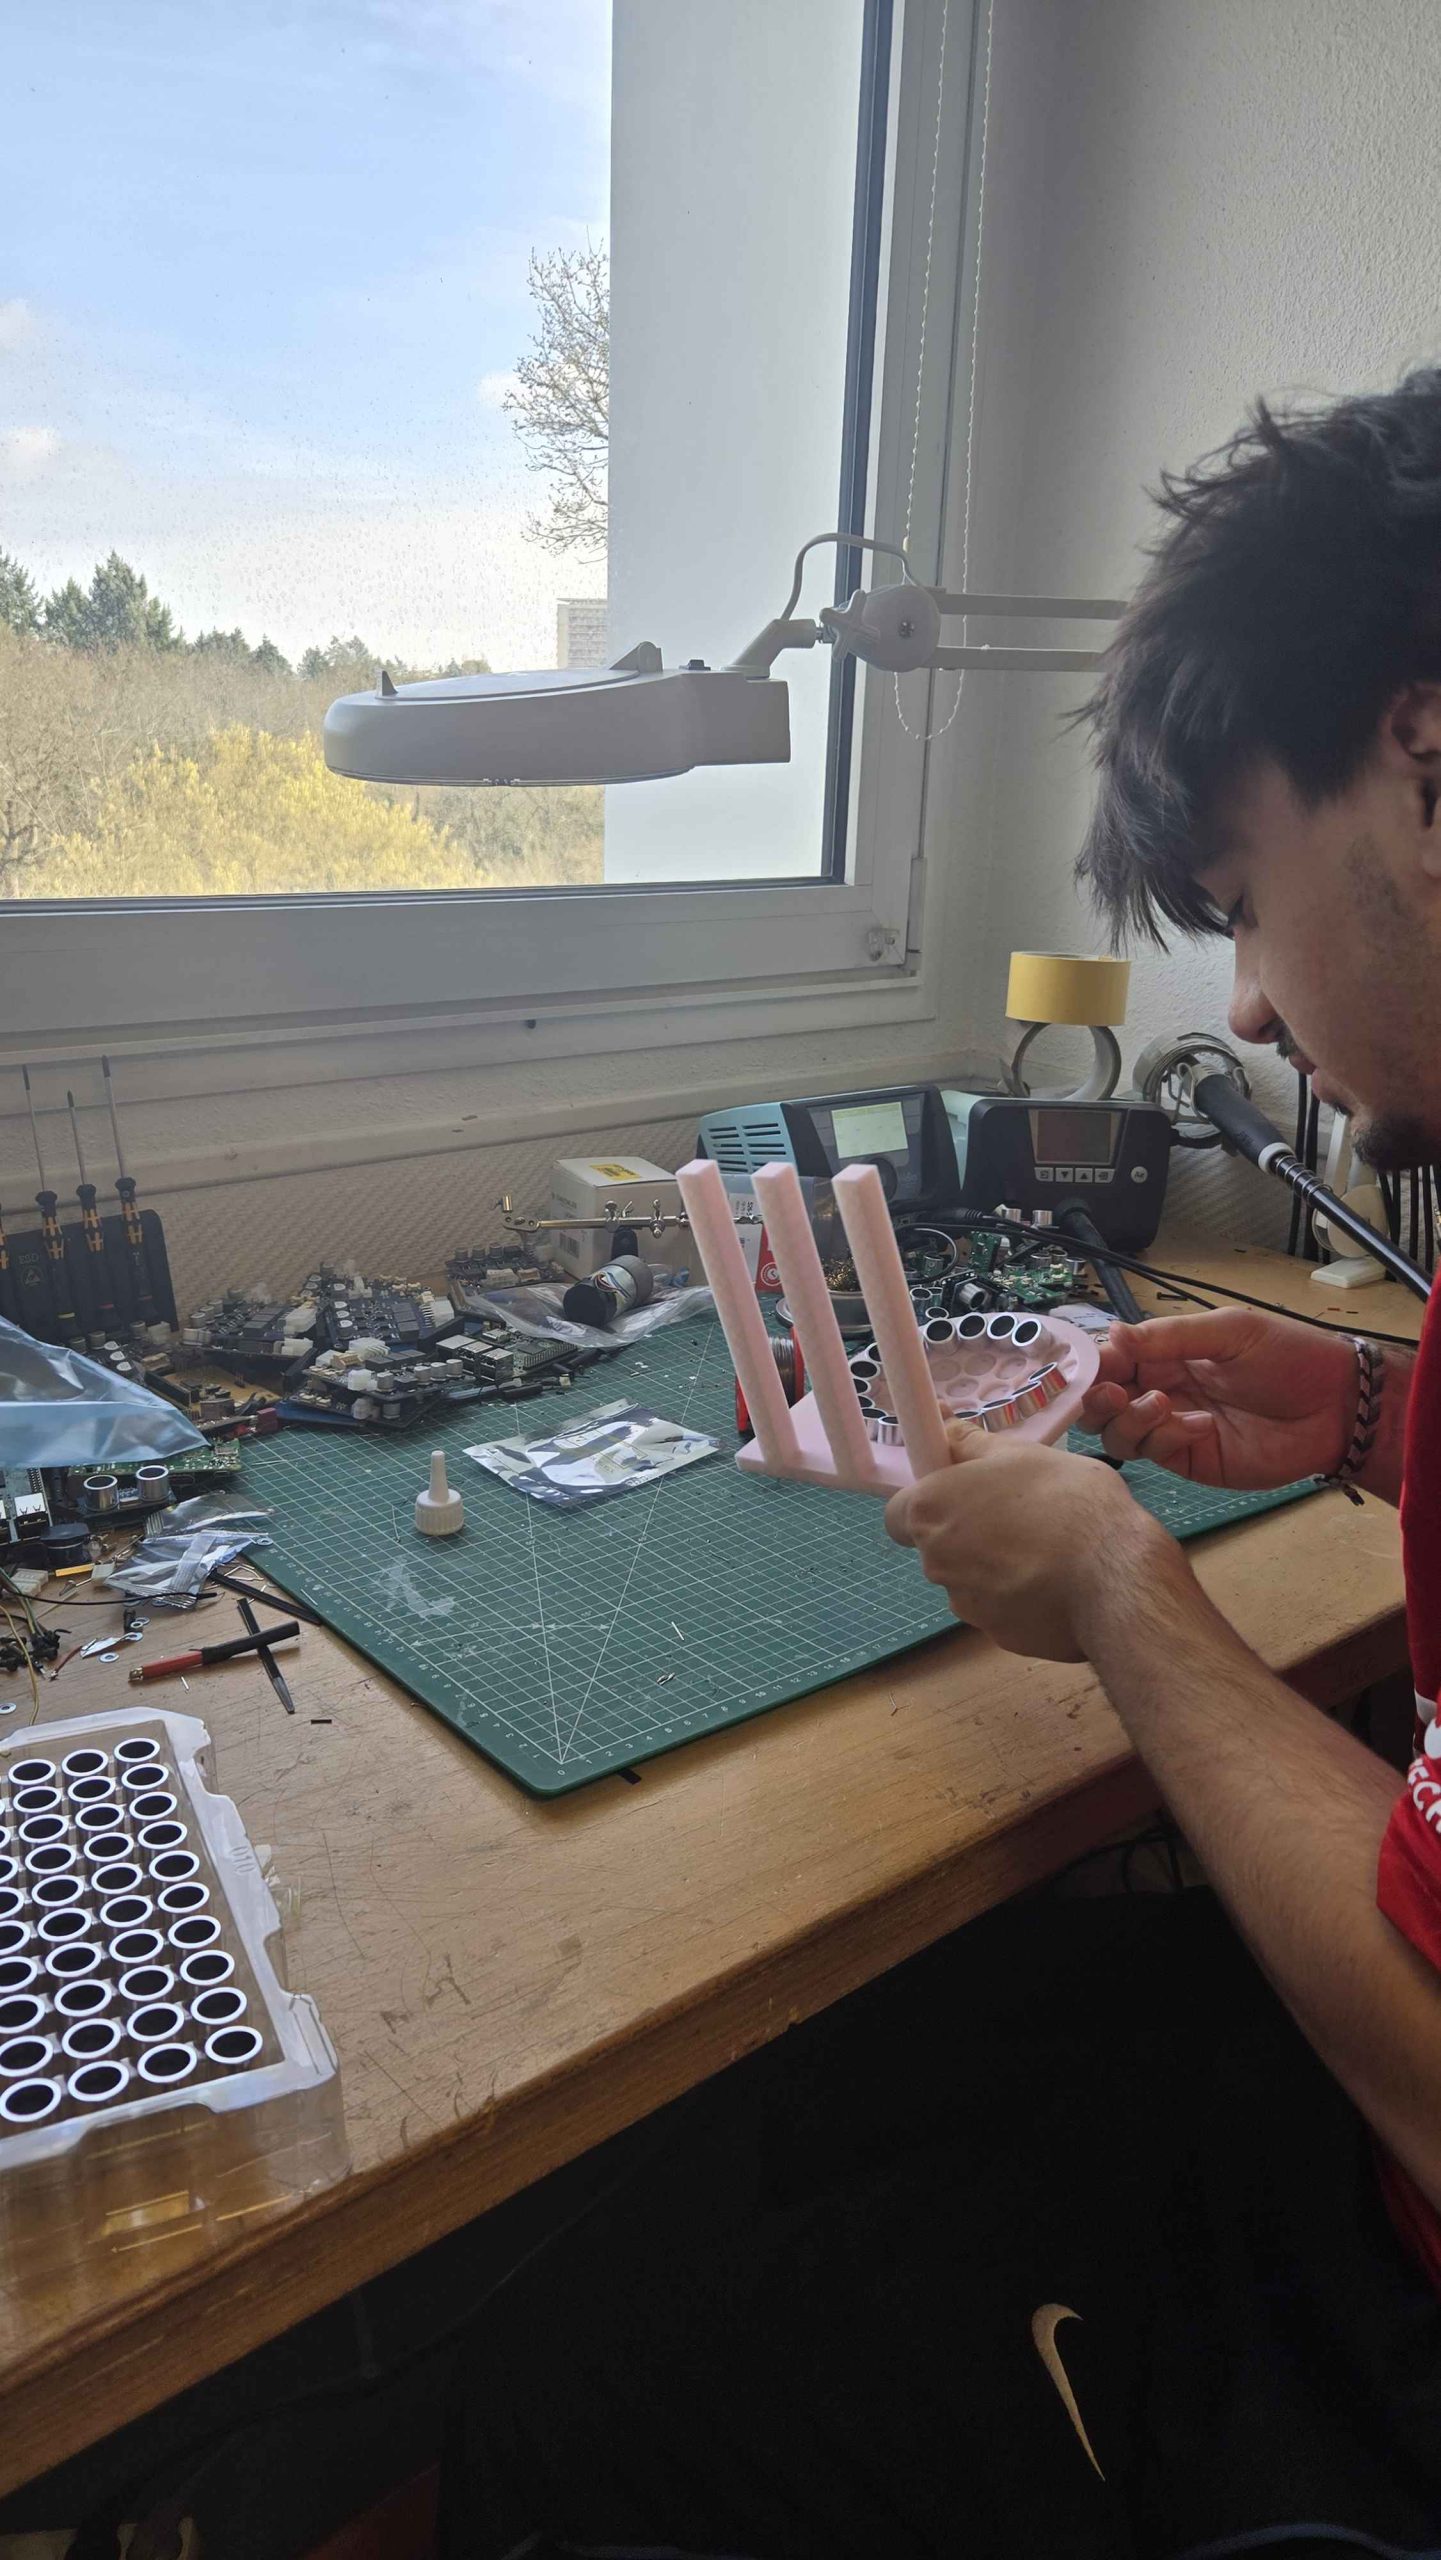
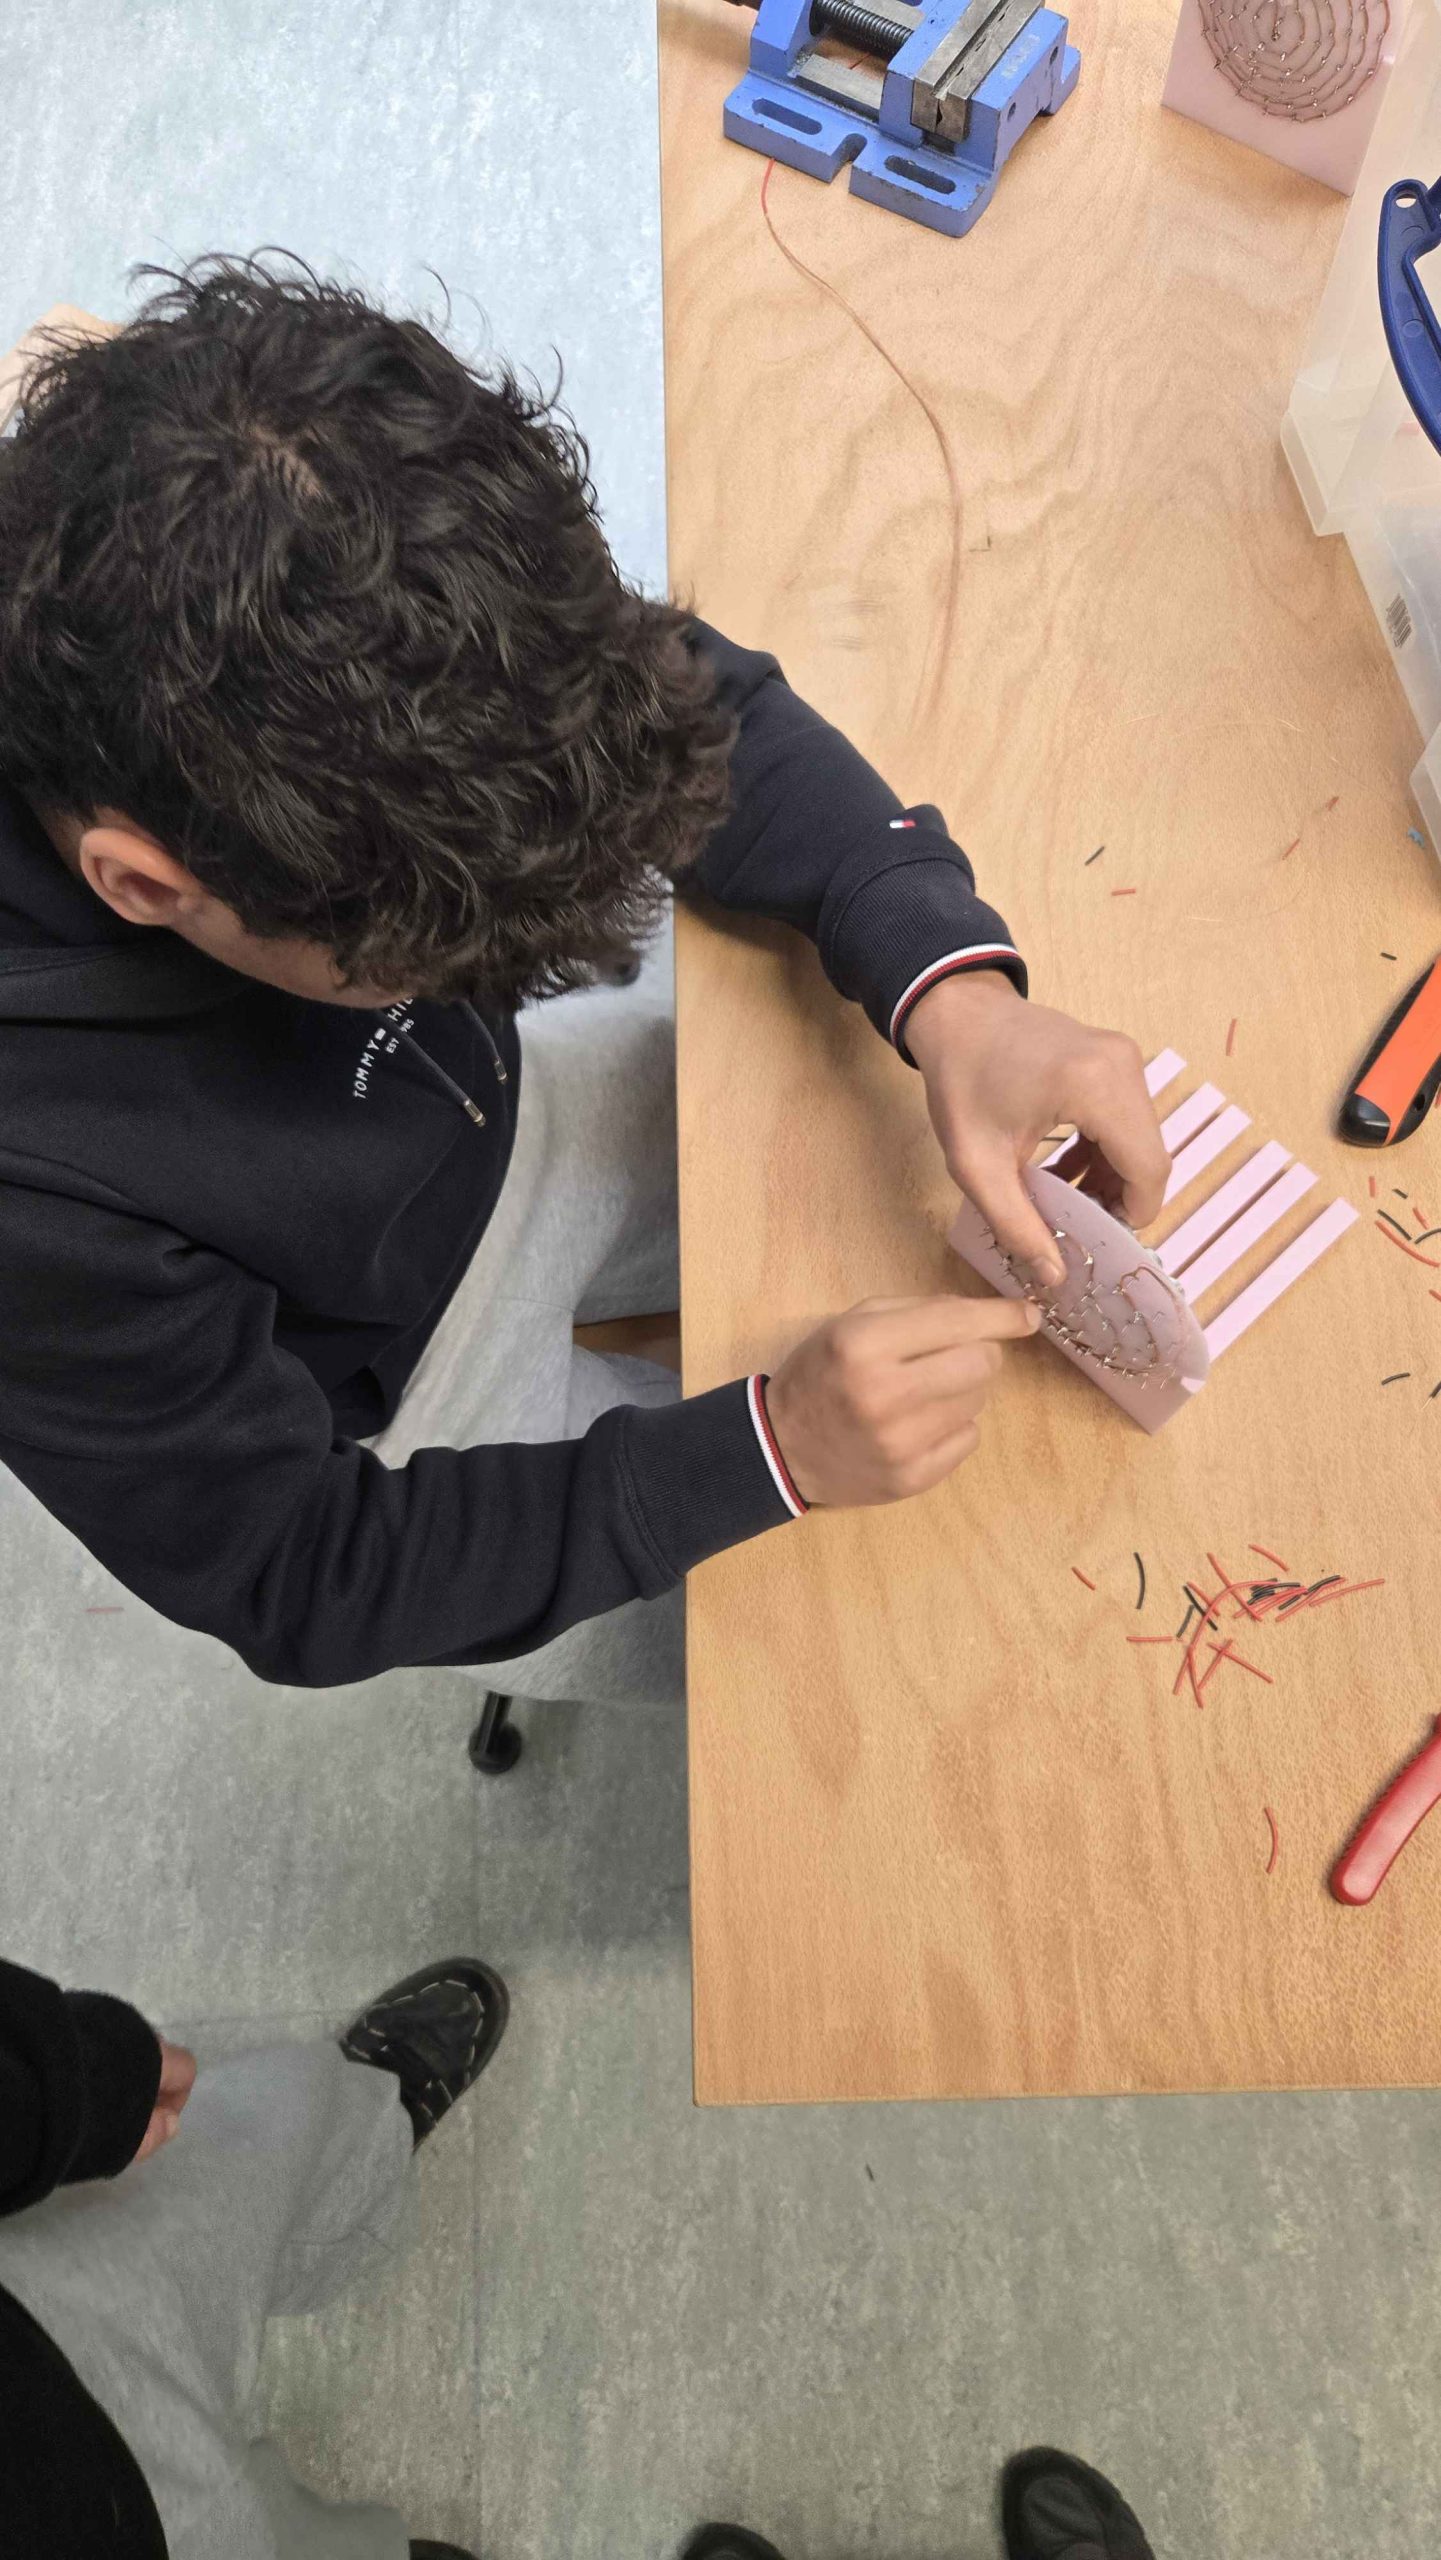
B. L’astuce du câblage en “Bus” (Fils de cuivre dénudés) C’est ici que l’ingénierie prend tout son sens. Connecter 72 capteurs avec des fils individuels aurait créé un enchevêtrement chaotique, augmentant le risque de faux contacts et rendant le diagnostic impossible. Nous avons opté pour une méthode beaucoup plus propre et efficace : le câblage en parallèle par bus continu.
- La technique : Nous avons utilisé des fils de cuivre rigides et totalement dénudés. Ces fils parcourent l’arrière du dôme en formant des cercles concentriques.
- Le soudage : Nous avons soudé toutes les broches positives sur un même fil de cuivre, et toutes les broches négatives sur un second fil.
- L’avantage : Cette méthode permet d’alimenter tout le dôme avec seulement deux câbles reliés au driver de puissance, tout en assurant une distribution électrique uniforme à chaque composant.
💻 INFORMATIQUE : PROGRAMMATION ET COMMUNICTION
L’aboutissement du projet a nécessité de développer la partie logicielle pour commander l’électronique, ainsi que de mettre en place les supports de restitution demandés dans le cahier des charges.
A. Programmation du signal à 40 kHz : Pour générer une onde stationnaire fonctionnelle, les transducteurs doivent être alimentés par un signal électrique d’une fréquence exacte et stable de 40 kHz.
- Problématique logicielle : L’utilisation des fonctions temporelles standard de l’environnement Arduino (comme
delayMicroseconds()) s’est avérée inadaptée. Les légères interruptions inhérentes au fonctionnement du processeur créent de la gigue (jitter), rendant le signal asynchrone et empêchant la formation des nœuds de pression. - Solution matérielle : Nous avons donc configuré directement les registres internes du microcontrôleur ATmega328P (les Timers). Cette méthode permet de générer un signal carré (PWM) de manière purement matérielle. Le signal obtenu est ainsi parfaitement stable à 40 kHz, sans solliciter le processeur principal.
B. Restitution du projet : Site vitrine et Blog technique : Pour documenter notre travail et répondre aux exigences d’évaluation, la communication autour du projet a été divisée en deux supports distincts et complémentaires :
- Le site vitrine (vitacraft.fr/levitateur) : Ce site a été conçu comme une présentation globale et vulgarisée du lévitateur. Son objectif est d’expliquer les phénomènes de physique ondulatoire (nœuds, ventres, pression de radiation acoustique) à un public externe, tout en présentant le design final de notre structure.
- https://vitacraft.fr/levitateur
- Le blog de projet (le présent rapport) : Support obligatoire de notre cursus, ce document fait office de journal de bord technique. Il retrace de manière chronologique et détaillée notre démarche d’ingénierie, de la modélisation sous SolidWorks jusqu’à la phase de câblage et de test des transducteurs.
C. Intégration finale La validation du code Arduino a permis de tester concrètement la chaîne de puissance (driver L298N et régulateur de tension) connectée aux dômes. La rédaction parallèle du site vitrine et de ce blog technique a permis d’assurer la traçabilité complète de ces étapes de conception.
Conclusion :
Pour conclure, ce projet a été pour nous un véritable défi technique et une expérience très enrichissante. Bien que nous n’ayons pas pu obtenir la lévitation finale à cause d’un composant qui a grillé au moment des tests, nous avons réussi à concevoir et à assembler un système complexe de A à Z.
Ce travail nous a permis de mettre en pratique nos connaissances en mécanique et en électronique, tout en découvrant les réalités du terrain : les imprévus, les essais et la persévérance nécessaire. Entre le dessin des pièces sur ordinateur, la soudure des 72 capteurs et la programmation, nous avons appris qu’être ingénieur, c’est avant tout savoir chercher des solutions et apprendre de ses erreurs.
Nous sommes fiers du chemin parcouru et de notre maquette finale, qui représente bien tous les efforts fournis par l’équipe durant ce semestre. Nous tenons à remercier sincèrement notre encadrant, M. Sébastien Lagrange, pour ses conseils et son soutien tout au long de cette aventure.
Ce contenu a été publié dans la catégorie 2025/2026 par Kentin ROISNE, Charlie NUGON et Lubin RICHARD–BRIALY.