Projet PEIP 2A – Vélo à hydrogène

Le VTT à hydrogène

Chers lecteurs

Tout au long de ce blog vous allez découvrir le récit de notre épopée dans le monde de l’hydrogène, de l’innovation et des vélos. Gardez bien vos mains sur le guidon 😉

Introduction

Nous sommes Malo, Anand et Paul, 3 étudiants en 2eme année de cycle préparatoire à Polytech Angers. Passionnés par l’innovation, la qualité et la mécanique, nous nous sommes donc vite intéressés à ce projet puisqu’il répondait à nos envies. De plus, l’enjeu du monde de demain nous tiens à cœur, c’est pour cela que l’opportunité de pouvoir concevoir un mode de déplacement plus respectueux de l’environnement est un critère majeur qui nous a attiré vers ce projet. 

L’objectif principal de notre projet est de concevoir un vélo innovant alimenté par une énergie verte capable d’avoir une autonomie supérieur à celle disponible sur le marché, c’est à dire une autonomie supérieur à 150km. En plus de cela il nous fallait proposer une solution innovante qui n’existe pas sur le marché afin de répondre à notre cahier des charges.

Néanmoins, notre projet se séparait en deux grosses missions principales. La première fut une étude approfondi de l’hydrogène et la deuxième fut la conception de notre vélo sur le logiciel SolidWorks.

L’hydrogène

Pour commencer notre projet, nous avons fait de nombreuses recherches sur l’hydrogène. Ces recherches portaient sur ses normes de sécurité (transport, mise en bouteille…), son fonctionnement et sa production. Tout d’abord, il faut savoir qu’il existe très peu de normes quant à l’utilisation de l’hydrogène pour un vélo donc nous nous sommes basé sur les normes communes et sensées. Une des normes les plus complexes quant à son utilisation fut le fait que l’hydrogène doit être stocké dans une bonbonne faite d’une seule pièce, pas de soudures ni bonbonnes classiques. Cela nous a donc imposé de rechercher des fabricants de bonbonnes à hydrogène pour pouvoir avoir les bonnes caractéristiques et informations.

Une fois les normes analysées et pris en compte, il nous fallait comprendre comment on obtenait de l’électricité à partir d’hydrogène. Pour cela, il ne faut rien de plus qu’une pile à combustion. “Mais comment cela fonctionne ?” me demanderiez-vous. Ne vous en fait pas, le processus est plutôt simple à comprendre. Son fonctionnement repose sur un mécanisme appelé oxydoréduction, avec une pile à combustible (PAC) composée de deux parties : une cathode réductrice et une anode oxydante, séparées par un électrolyte contenant des catalyseurs. Mais pour que la pile fonctionne, elle a besoin d’être alimentée en hydrogène. L’anode provoque l’oxydation de l’hydrogène, libérant ainsi des électrons. Sous l’effet de l’électrolyte chargé en ions, ces électrons circulent dans un circuit extérieur, générant un courant électrique constant. À la cathode, les électrons et les ions se rejoignent, puis se combinent avec un autre combustible, généralement de l’oxygène. Cette réaction de réduction produit de l’eau, de la chaleur et un courant électrique. Une fois ces étapes réalisées, la pile continuera de fonctionner tant qu’elle sera alimentée en hydrogène.
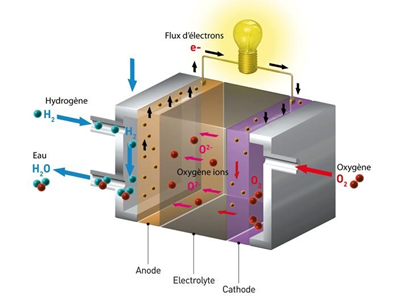
Fonctionnement de la pile à combustible

Néanmoins, la production d’hydrogène aujourd’hui n’est pas très verte. Malheureusement, cette dernière est produite à 96% par méthode de vapoformage qui consiste à extraire l’hydrogène grâce à des énergies fossiles. Tout cela est donc un peu contradictoire avec le but voulu de décarbonation due à l’utilisation de l’hydrogène. Mais, heureusement pour nous, après plusieurs recherches sur les sites du gouvernement nous avons trouvé que l’État français s’est engagé à débloquer une enveloppe de 20 milliards d’Euros sur la prochaine décennie pour investir dans des énergies vertes telles que l’hydrogène. Cette enveloppe ira notamment vers le financement de production d’hydrogène par électrolyse et biomasse.
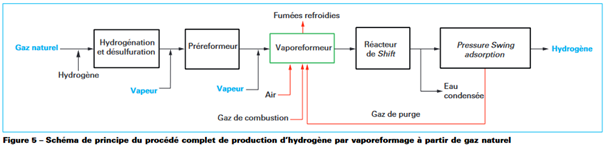
Schéma du procédé de vapoformage.

Lien vers l’article :

https://www.techniques-ingenieur.fr/base-documentaire/procedes-chimie-bio-agro-th2/fabrication-des-grands-produits-industriels-en-chimie-et-petrochimie-42319210/hydrogene-j6368/
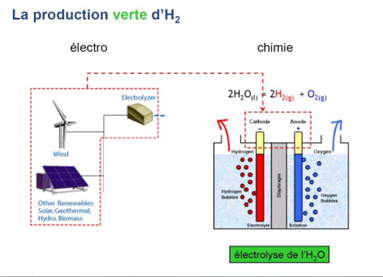
Schéma de fonctionnement de l’électrolyse.

Lien vers l’article :

https://www.h2life.org/index.php/fr/hydrogene/sources/electrolyse

La conception via SolidWorks
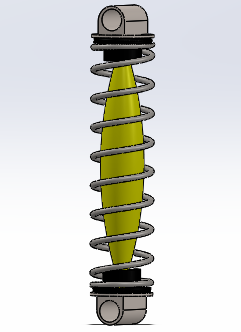
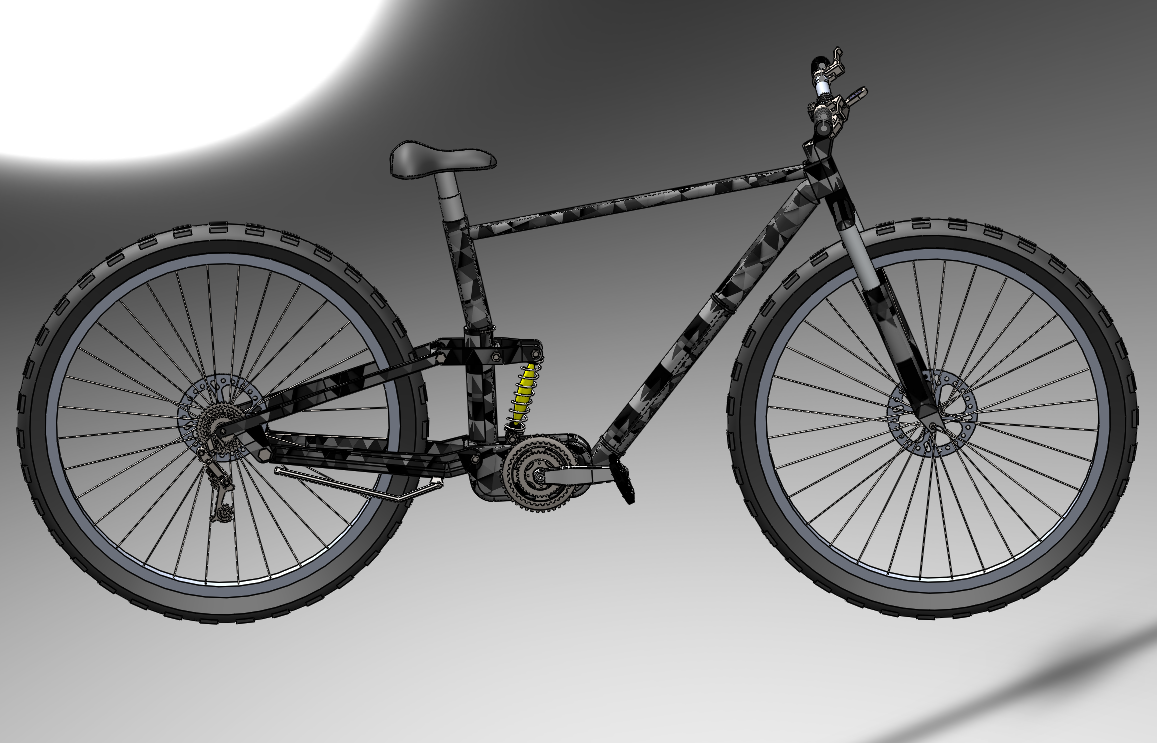
Pour la partie conception nous allons nous servir de l’amortisseur pour vous montrer la plupart des fonctions SolidWorks utilisées tout au long du projet.
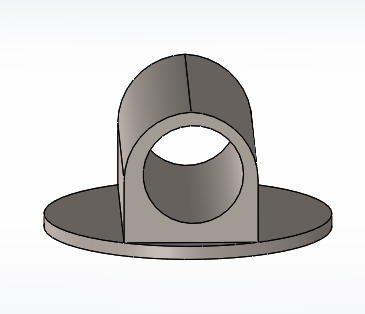
Pour commencer, nous avons fait la fermeture du ressort. Celle-ci s’est faite en 4 étapes simples.
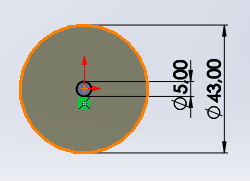
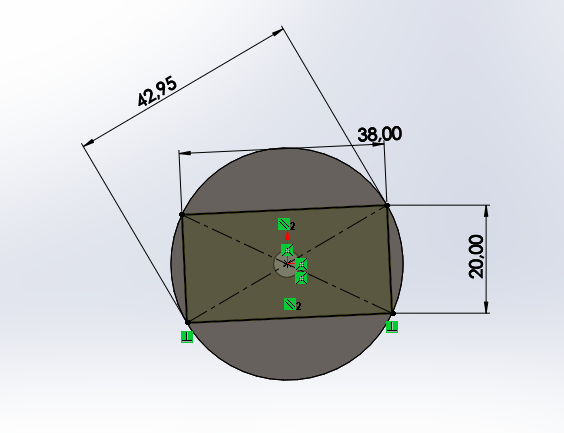
1 – On commence par un bossage extrudage pour la forme principale dans laquelle on perce un petit trou aux dimensions de votre choix.
2- Par la suite on fait la partie accroche qui est tout simplement un bossage extrudage des dimensions de votre choix.
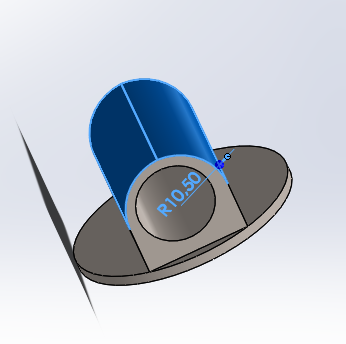
3 – Pour faire l’arrondi de l’attache il suffit de lui appliquer un congé.
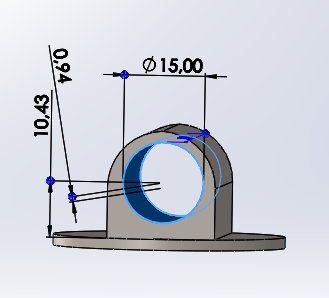
4 – Et enfin, pour finir l’accroche il vous faudra la percer grâce a la fonction enlèvement de matière où il vous faut mettre l’esquisse de la forme à enlever.
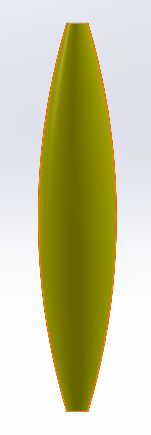
Suite à ça il faut faire le tampon (partie centrale) du ressort/amortisseur. Ce dernier se réalise en 2 étapes.
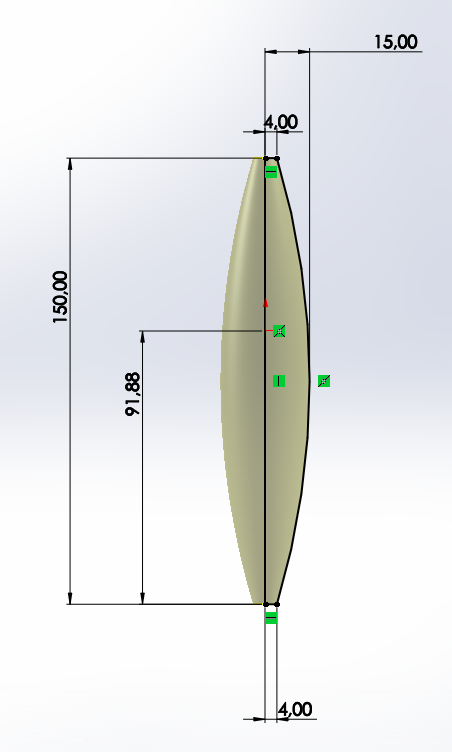
1 – Pour commencer il faut sélectionner la fonction bossage avec révolution. Suite à ça il faut définir un axe centrale. Puis il faut dimensionner le reste de son esquisse tel que sur l’image si contre. Une fois l’esquisse fermée et complète et fermer l’esquisse. Une fois cela fait la forme va se faire toute seule et voilà, vous avez votre forme.
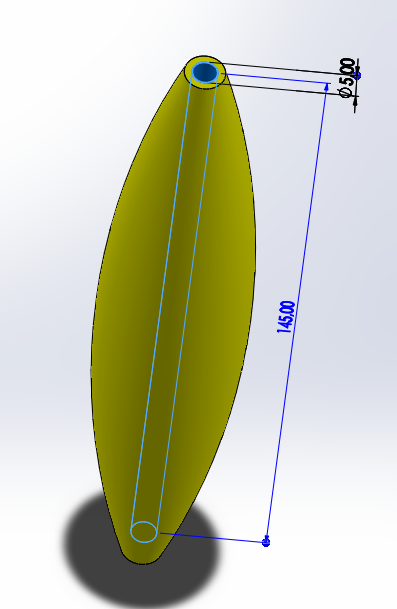
2 – Ensuite, il suffit juste de faire un enlèvement de matière après avoir tracé votre esquisse.
Après avoir réaliser votre tampon il vous faut réaliser son capuchon. Ce dernier se réalise en 4 étapes.
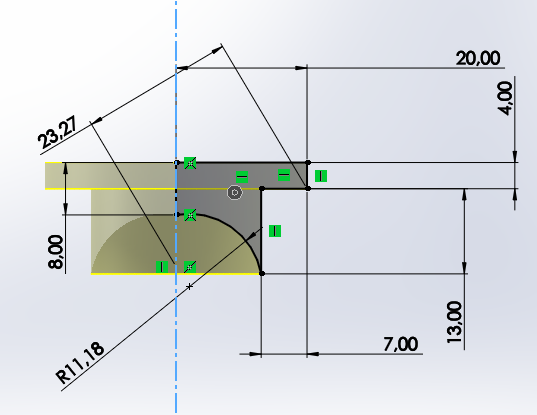
1 – Pour faire votre forme il vous faire un bossage avec révolution. Cela reviens à faire le premier processus du tampon, c’est à dire tracer l’esquisse voulu et la révolutionner.
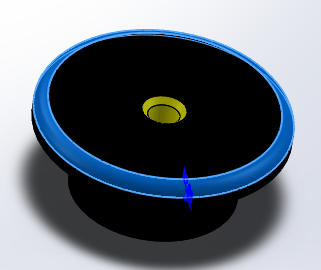
2 – Une fois la forme obtenu n’hésitez pas à la rendre plus esthétique en arrondissant son arête supérieur.
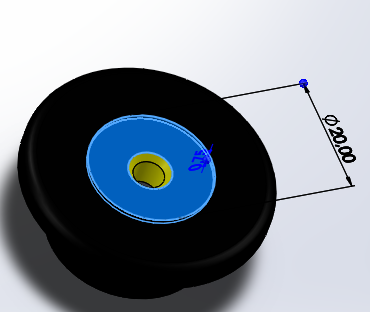
3 – Percez un léger renfoncement, ceci est à but esthétique mais vaut quand même le coup.
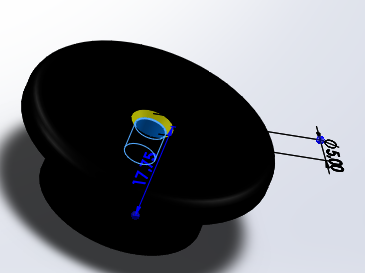
4 – Percez le trou central de votre bouchon. Attention, ce dernier doit être de même diamètre que celui du tampon… Puis une fois cela fait rien ne vous empêche de rendre votre pièce plus esthétique avec des chanfrein ou encore des arrondissements.
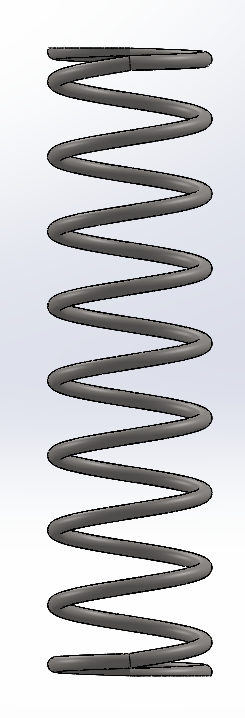
Maintenant nous allons passer à la partie la plus complexe de la conception de l’amortisseur; le ressort.
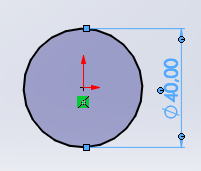
1 – Pour commencer il vous sélectionner la fonction “hélice” dans l’onglet “courbes”. Suite à cela, il vous sera demander de tracer votre base. Dimensionnez là selon vos besoins.
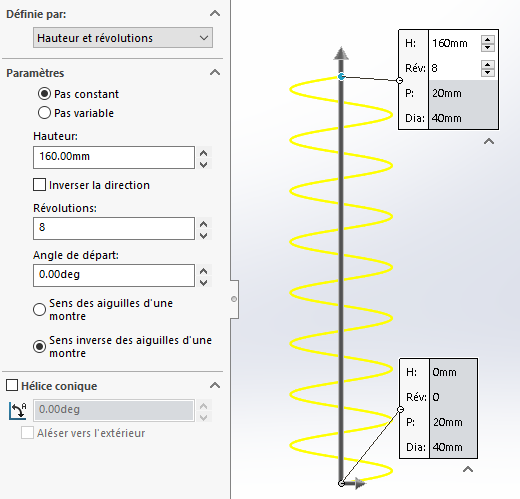
2 – Une fois votre base tracé il vous faudra dimensionner votre hélice. Suivez bien les spécificités ci-contre tout en sélectionnant la hauteur de votre choix.
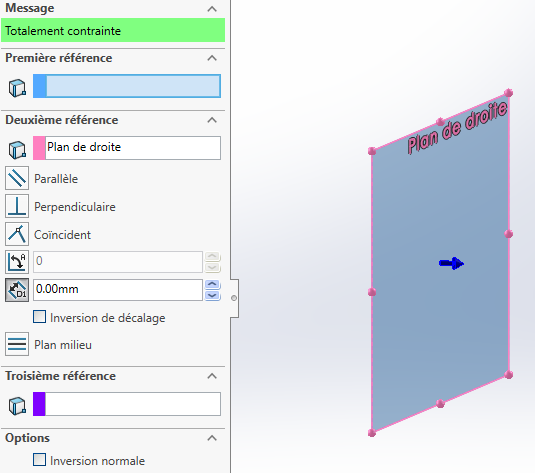
3 – Suite à cela, allez dans “Insertion” -> “géométrie de référence” -> “Plan”. Une fois cela fait créez votre plan parallèle au “plan de droite” déjà existant.
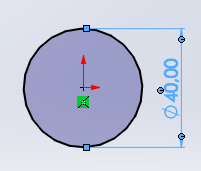
4 – Vous allez maintenant créer les extrémités de votre ressort. Pour se faire il va vous falloir sélectionner la fonction “hélice” dans l’onglet “courbes”. Suite à cela, il vous sera demander de tracer votre base. Dimensionnez là selon vos besoins.
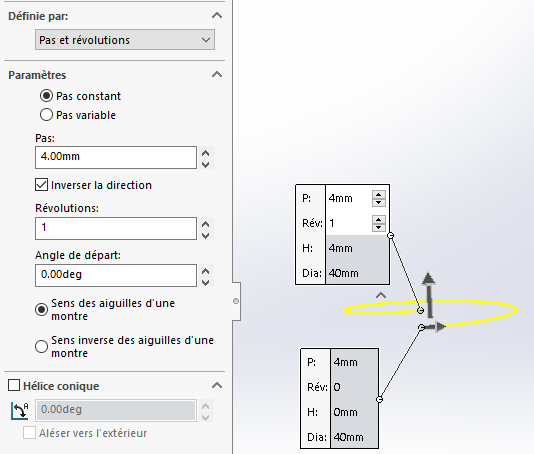
5 – Une fois votre base tracée veuillez suivre les instructions suivantes pour obtenir une extrémité de votre ressort. Si cette dernière est dans le mauvais sens, ne vous en faites pas vous pouvez modifier ce dernier.
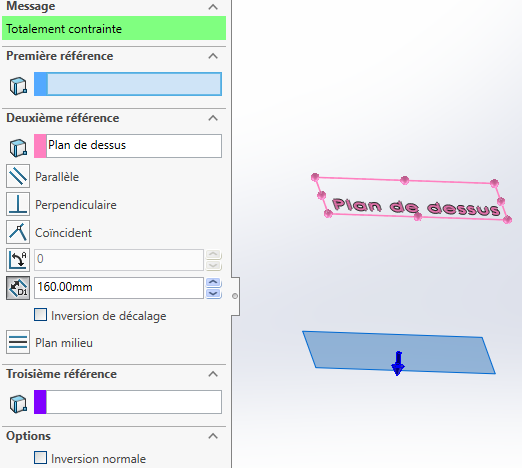
6 – Pour vous faciliter la conception de l’extrémité supérieur de votre ressort il va vous falloir créer un plan. Allez dans “Insertion” -> “géométrie de référence” -> “Plan”. Une fois cela fait créez votre plan parallèle au “plan de dessus” déjà existant.
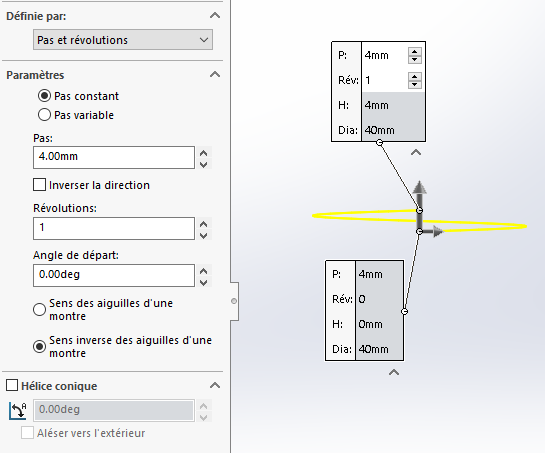
7 – Maintenant que la conception d’hélices n’a plus de secrets pour vous il vous sera facile de faire les premières étapes. Une fois ces dernières effectuées suivez les étapes ci-contre. Si c’est dans le mauvais sens, ne vous en faites pas vous pouvez modifier ce dernier.
8 – C’est bien beau d’avoir trois courbes distinctes mais il serait encore plus belle d’en avoir une seule composée des trois courbes faites précédemment. Pour cela allez dans “Courbes” -> “courbe composite” puis sélectionner vos trois courbes. Le logiciel se charge de les relier pour vous.
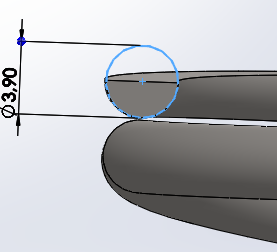
9 – Maintenant que vous avez votre hélice en un seul morceau il vous faut créer son corps. Sélectionnez “Bossage balayé”, créez votre esquisse, sélectionnez l’hélice et le logiciel se charge du reste.
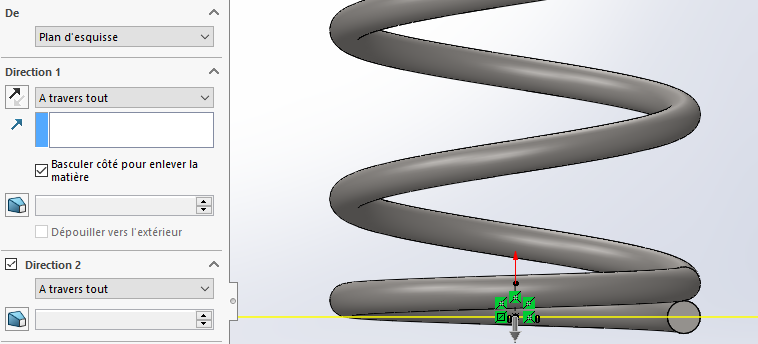
10 – Maintenant que vous avez votre ressort nous pouvons passez aux étapes finales. Pour ce faire, vous allez sélectionner “Enlèvement de matière extrudée”. Tracez un trait qui coupe le cercle de votre esquisse en deux. Puis mettez les paramètres ci-contre. Si jamais il vous reste seulement le mauvais bout, ne vous en faites pas, cliquez sur “Basculer côté pour enlever la matière”. Refaites cette même étape pour l’autre bout de votre ressort.
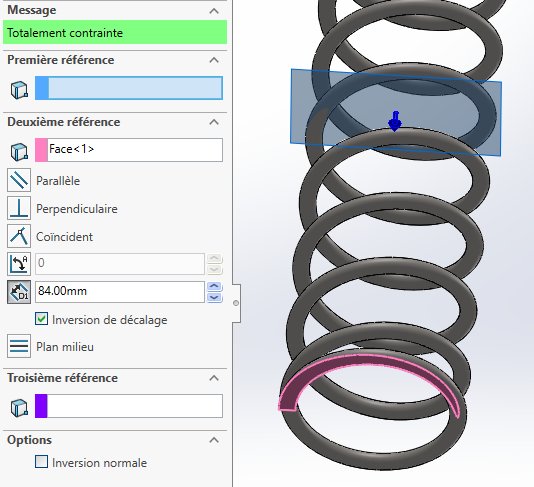
11 – Maintenant que votre ressort est complet il ne vous reste plus qu’à créer un plan central. Allez dans “Insertion” -> “géométrie de référence” -> “Plan”. Une fois cela fait créez votre plan parallèle au à la base coupée de votre ressort.
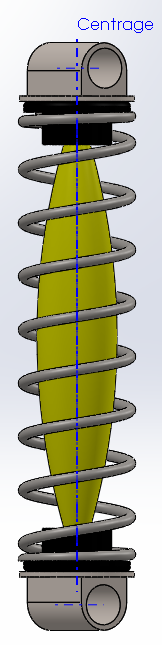
12 – Une fois toutes vos pièces terminées il ne vous reste plus qu’à les assembler. Servez vous des axes et des faces des pièces pour les contraindre entres-elles.

Maintenant que vous savez tout sur l’hydrogène et sur les principales fonctions SolidWorks vous êtes des pros pour pouvoir prendre en main un projet tel que celui-ci. Sur ce, nous espérons que cet article vous a plu et vous a été utile.
Merci pour votre lecture !!!

La boite à histoire

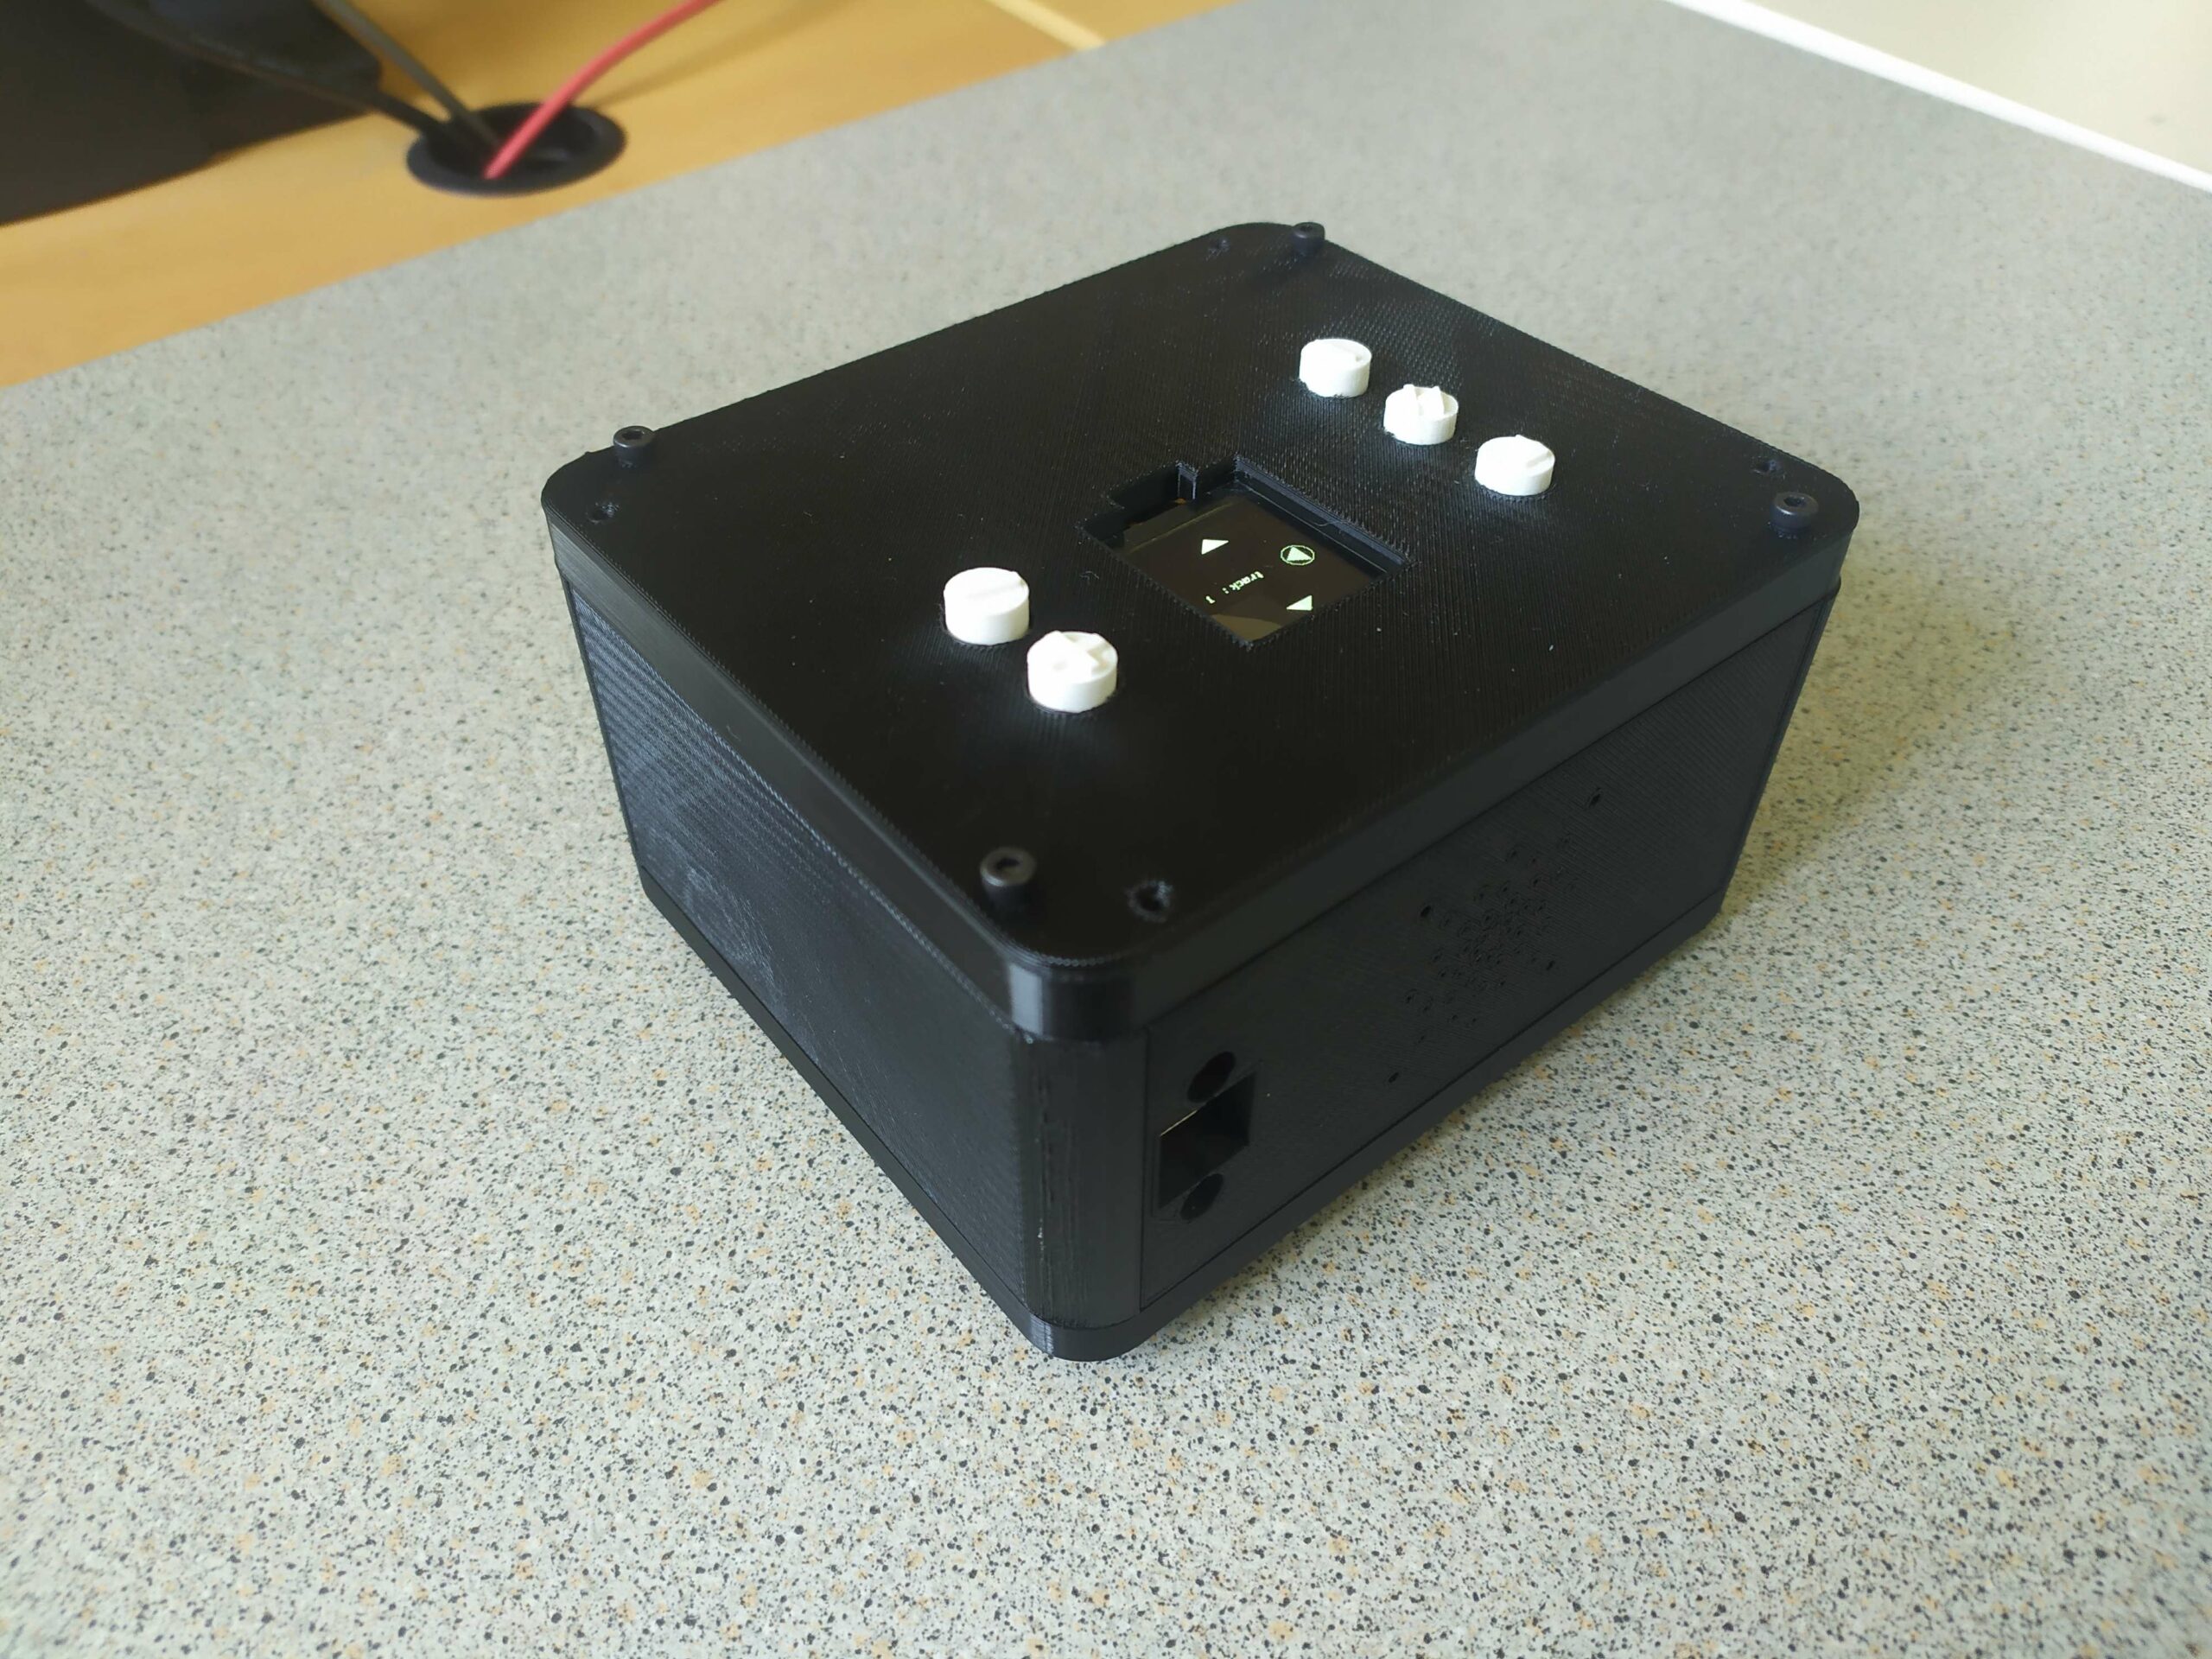
Notre projet s’intitule “boîte à histoires”. Une boîte à histoire est un objet destiné aux enfants qui raconte des histoires préenregistrées adaptées pour le développement de l’enfant. Il existe toutes sortes de boîtes à histoires sur le marché, l’objectif du projet est de concevoir de A à Z une boîte à histoire à prix équivalent de ce qui existe sur le marché.  En plus, nous devions trouver un moyen d’ajouter facilement des histoires avec un câble USB.

Durant les 100 heures de projets, nous avons découvert le monde de l’électronique, nous avons pu faire de la soudure, de la programmation, de la recherche d’information sur des composants, une prise en main de logiciels comme EAGLE, de la conception CAO…

Déroulement du projet

Le projet s’est déroulé en plusieurs étapes pour arriver à la construction finale de la boîte à histoire. La première est la recherche des composants dont nous avions besoin pour faire fonctionner la boîte et la découverte de l’Arduino.

1) Recherche des composants de la boite et la découverte de l’Arduino

Tout d’abord, comme nous partions de zéro, il fallait faire des recherches sur les composants qui nous seraient utiles pour la conception de la boite à histoire. Pour commencer, nous avons fait des recherches et testé des shields que nous avions déjà à l’école. Ensuite, nous avons commandé le matériel qui nous manquait pour construire la boite à histoire. Nous avons testé tout les shields séparément avant de les combiner ensemble.

C’était assez fastidieux car nous ne savions même pas si c’était possible de fabriquer une boîte à histoire avec Arduino.

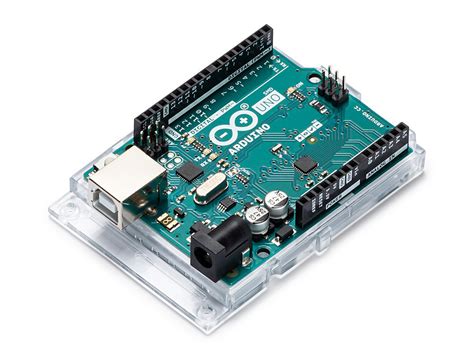
Carte Arduino Uno

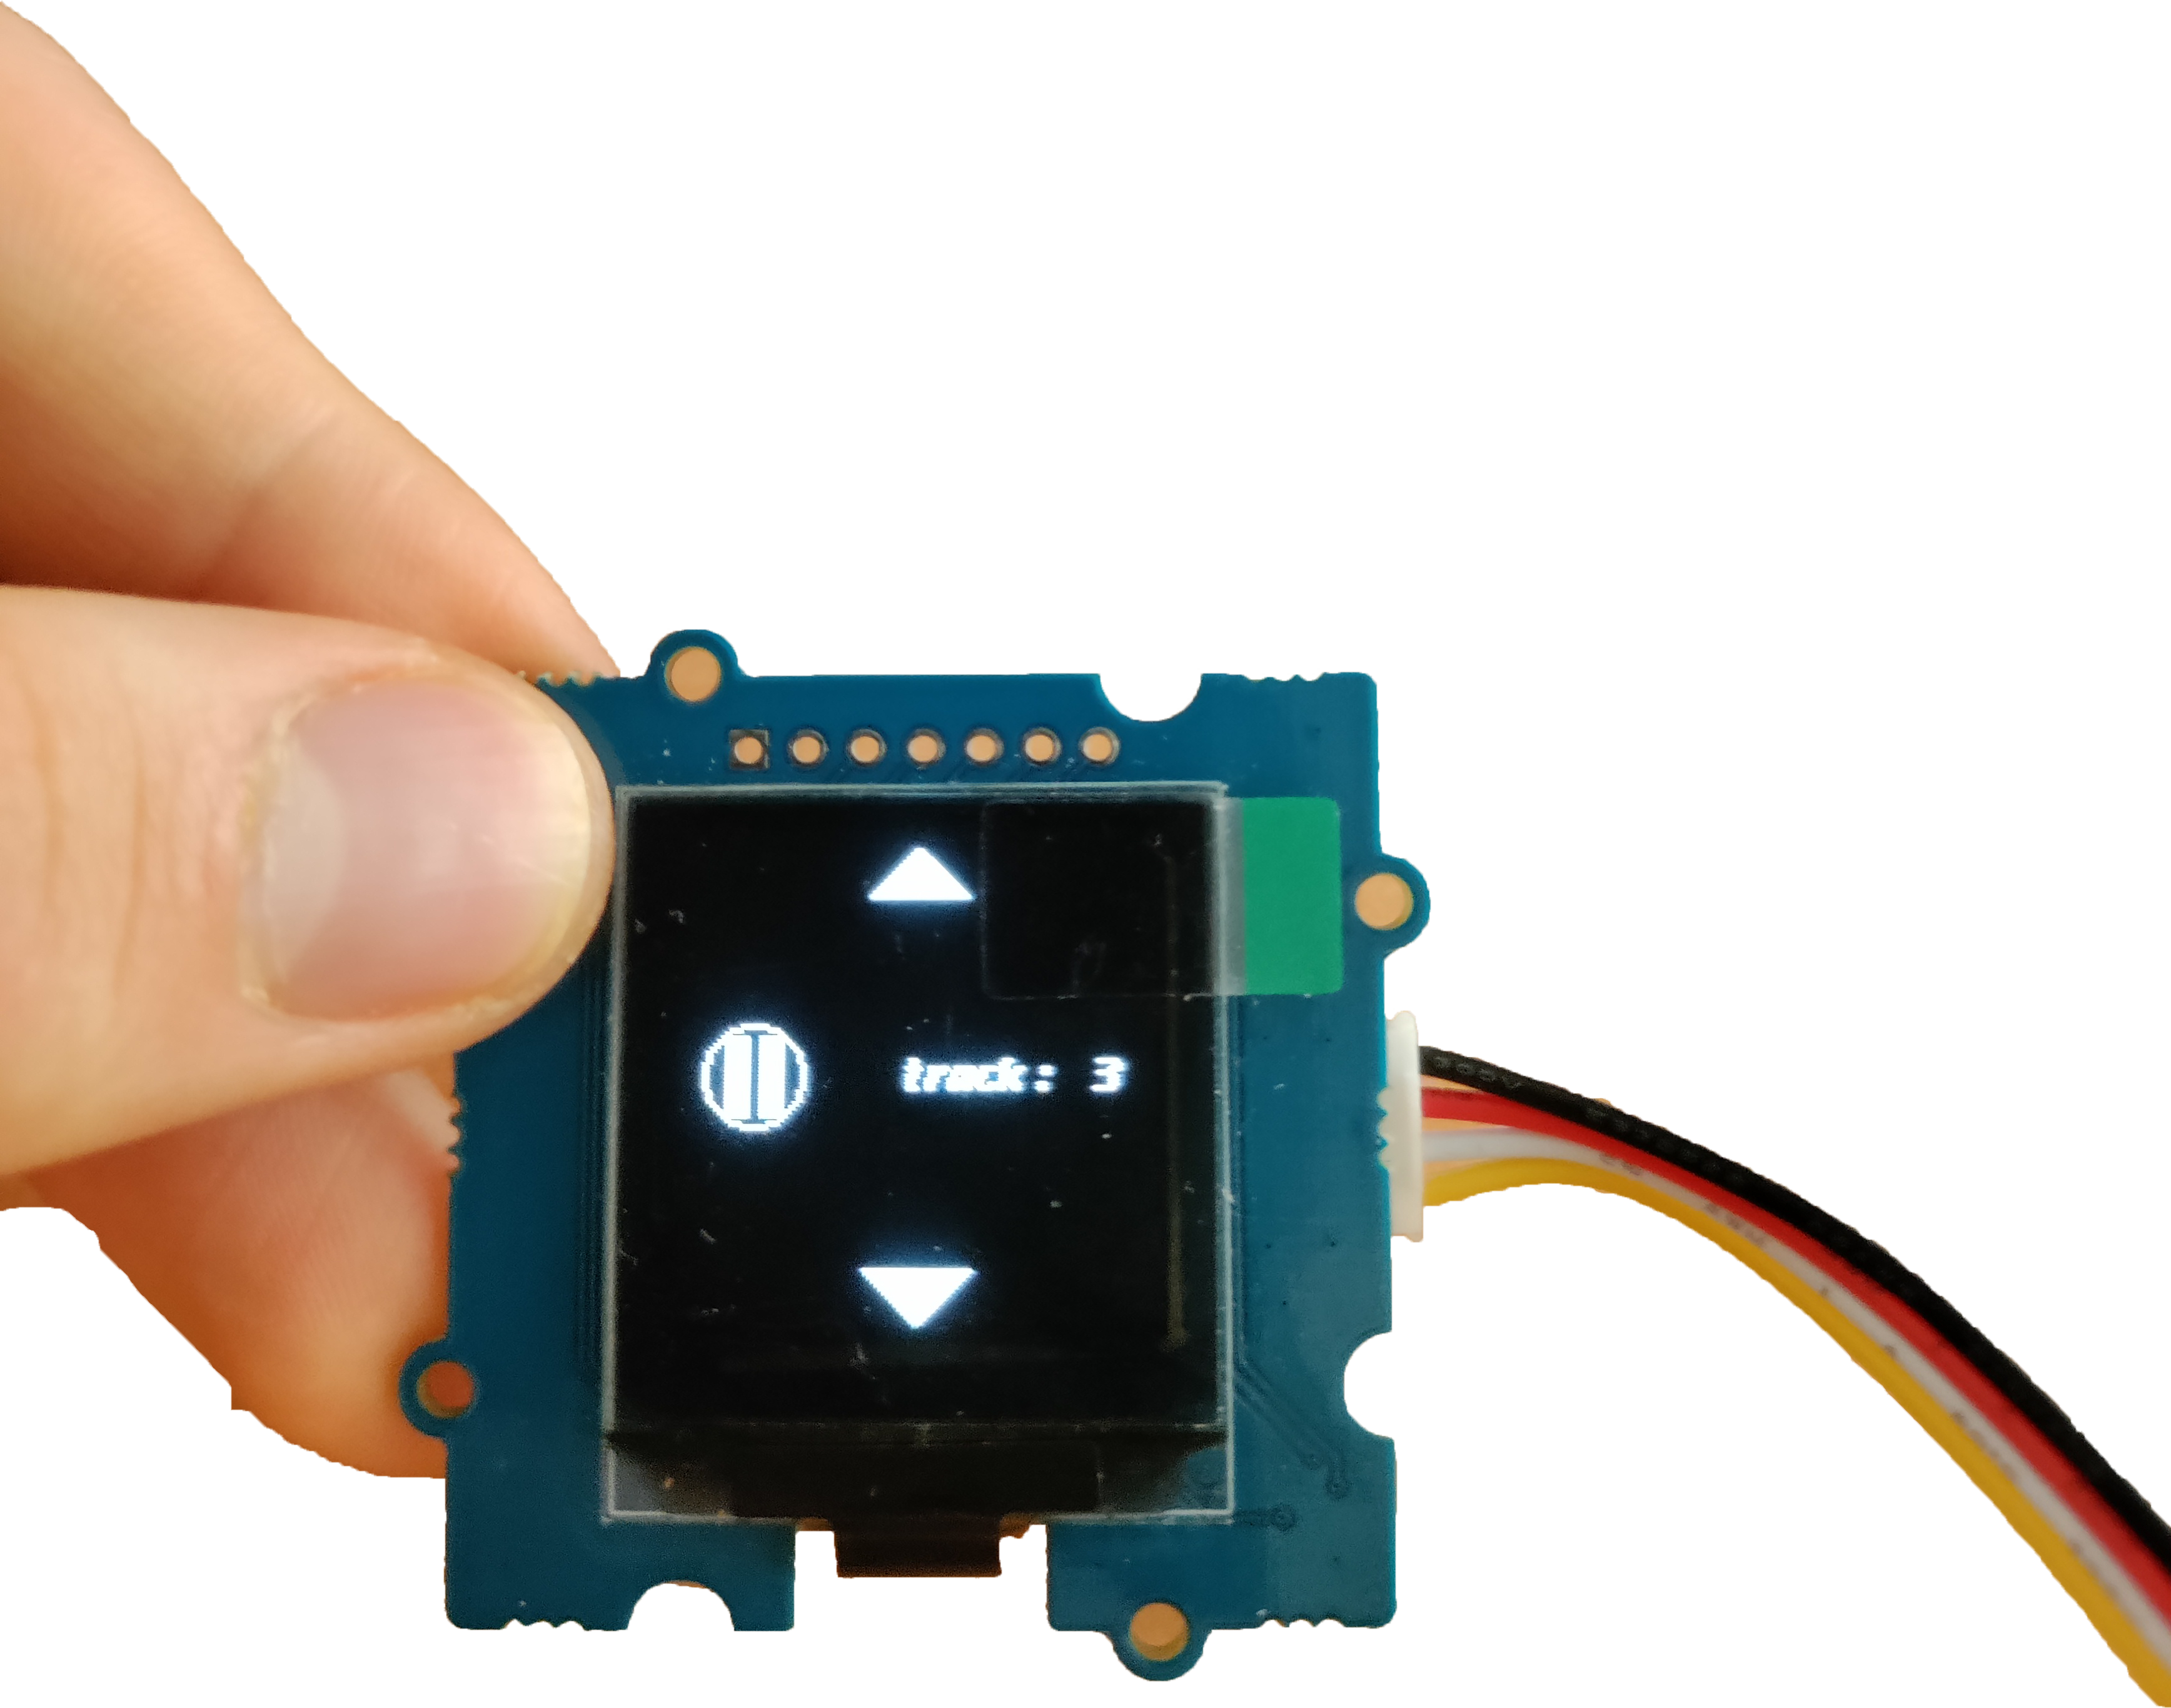
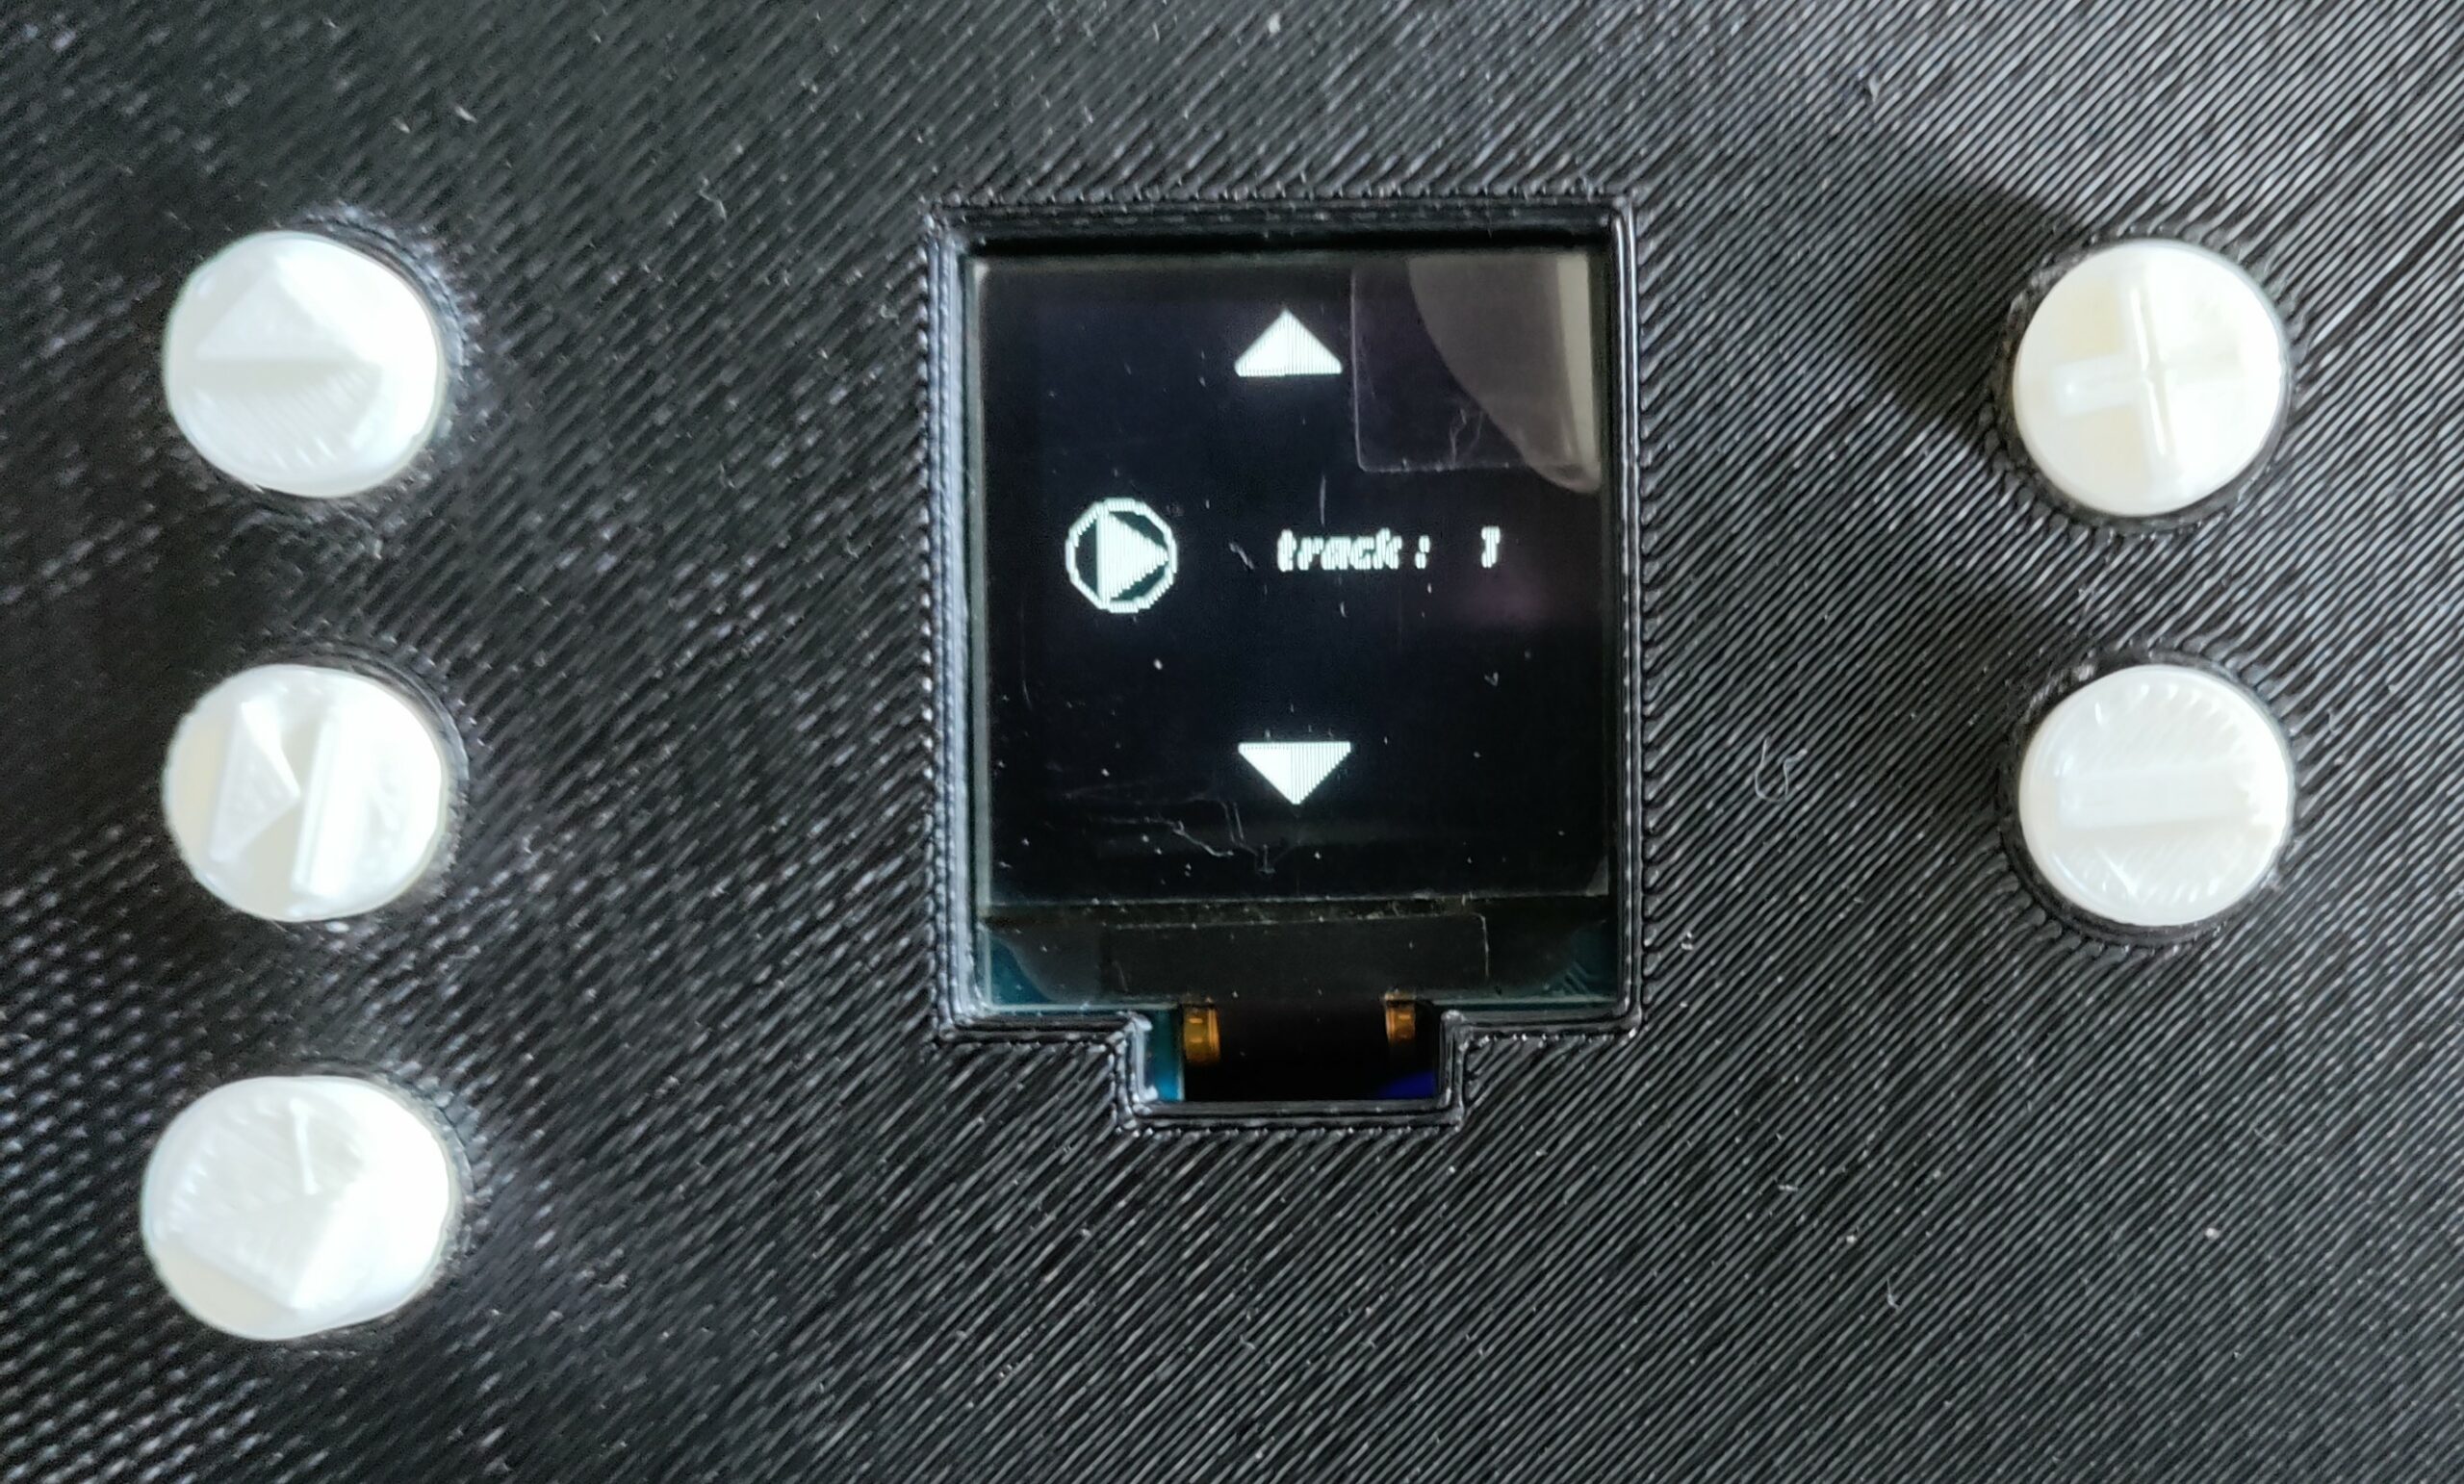
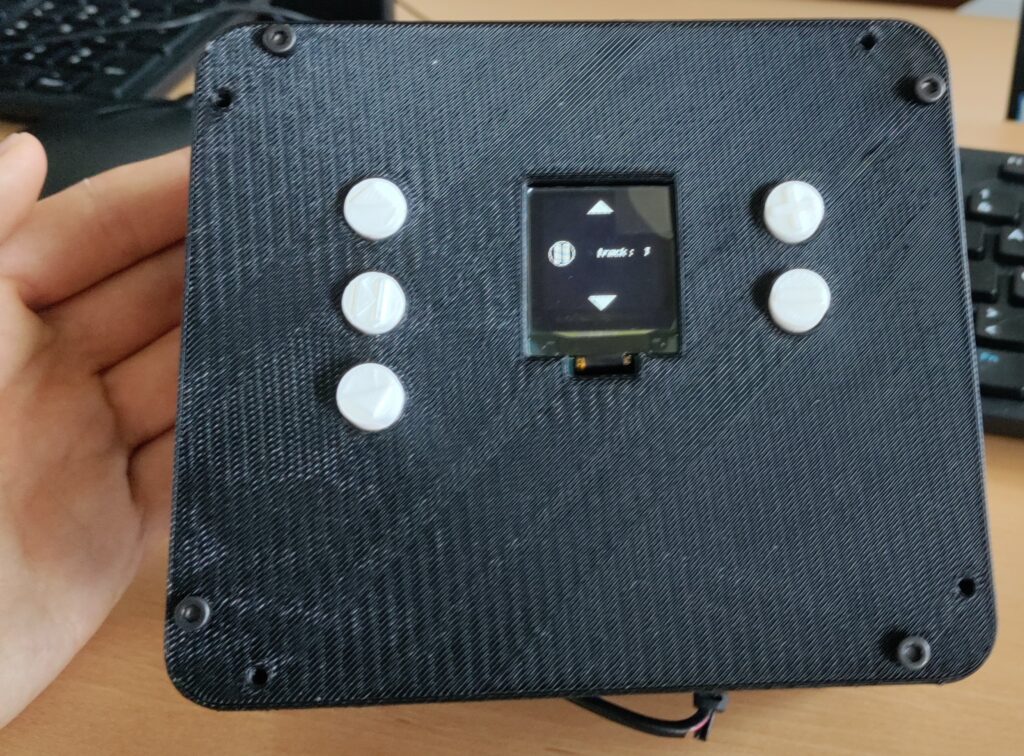
Au départ, nous avons essayé un écran de 128*128 pixel.  Il allait servir d’écran d’information pour la sélection des histoires. Nous avons réussi à créer une interface correcte pour l’Arduino. Nous lui avons aussi créé un logo pause pour qu’il change en fonction d’un bouton.

écran avec l’interface graphique
écran fixé à la boite
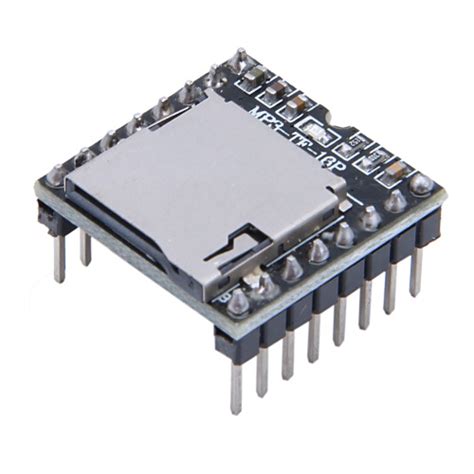
DFplayer

Ensuite, nous sommes passés sur la programmation du son. Nous avons testé au départ un shield  “Music Maker” qui contenait une carte SD. Le son marchait bien, cependant nous n’avons trouvé aucun moyen d’accéder à la carte par USB. Cela nous a obligé à changer des composants et d’utiliser un DFplayer, un module mp3 pour Arduino. Ce qui nous intéressait dans le DFplayer était sa connexion USB+ et USB-. Cela nous a permis d’accéder facilement à la carte SD sans l’enlever.

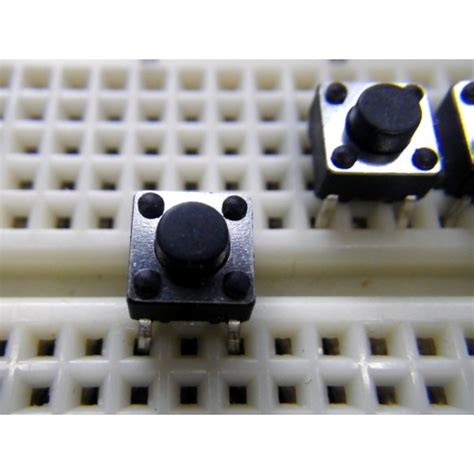
Après nous avons enchainé par à la programmation des boutons. Nous avions besoin de 5 boutons :  

Boutons types pour Arduino
  • un bouton avancer et un bouton reculer, ils servent à changer de musique. Le numéro de la musique sera modifié après l’appui sur un des 2 boutons.
  • un bouton pause, un appui met la musique en pause et l’écran change son affichage. Un second appui relance la musique et change l’interface de l’écran.
  • un bouton qui augmente le son et un qui le baisse, ces deux boutons sont tous les 2 responsables du volume. Nous aurions pu utiliser un seul bouton rotatif.

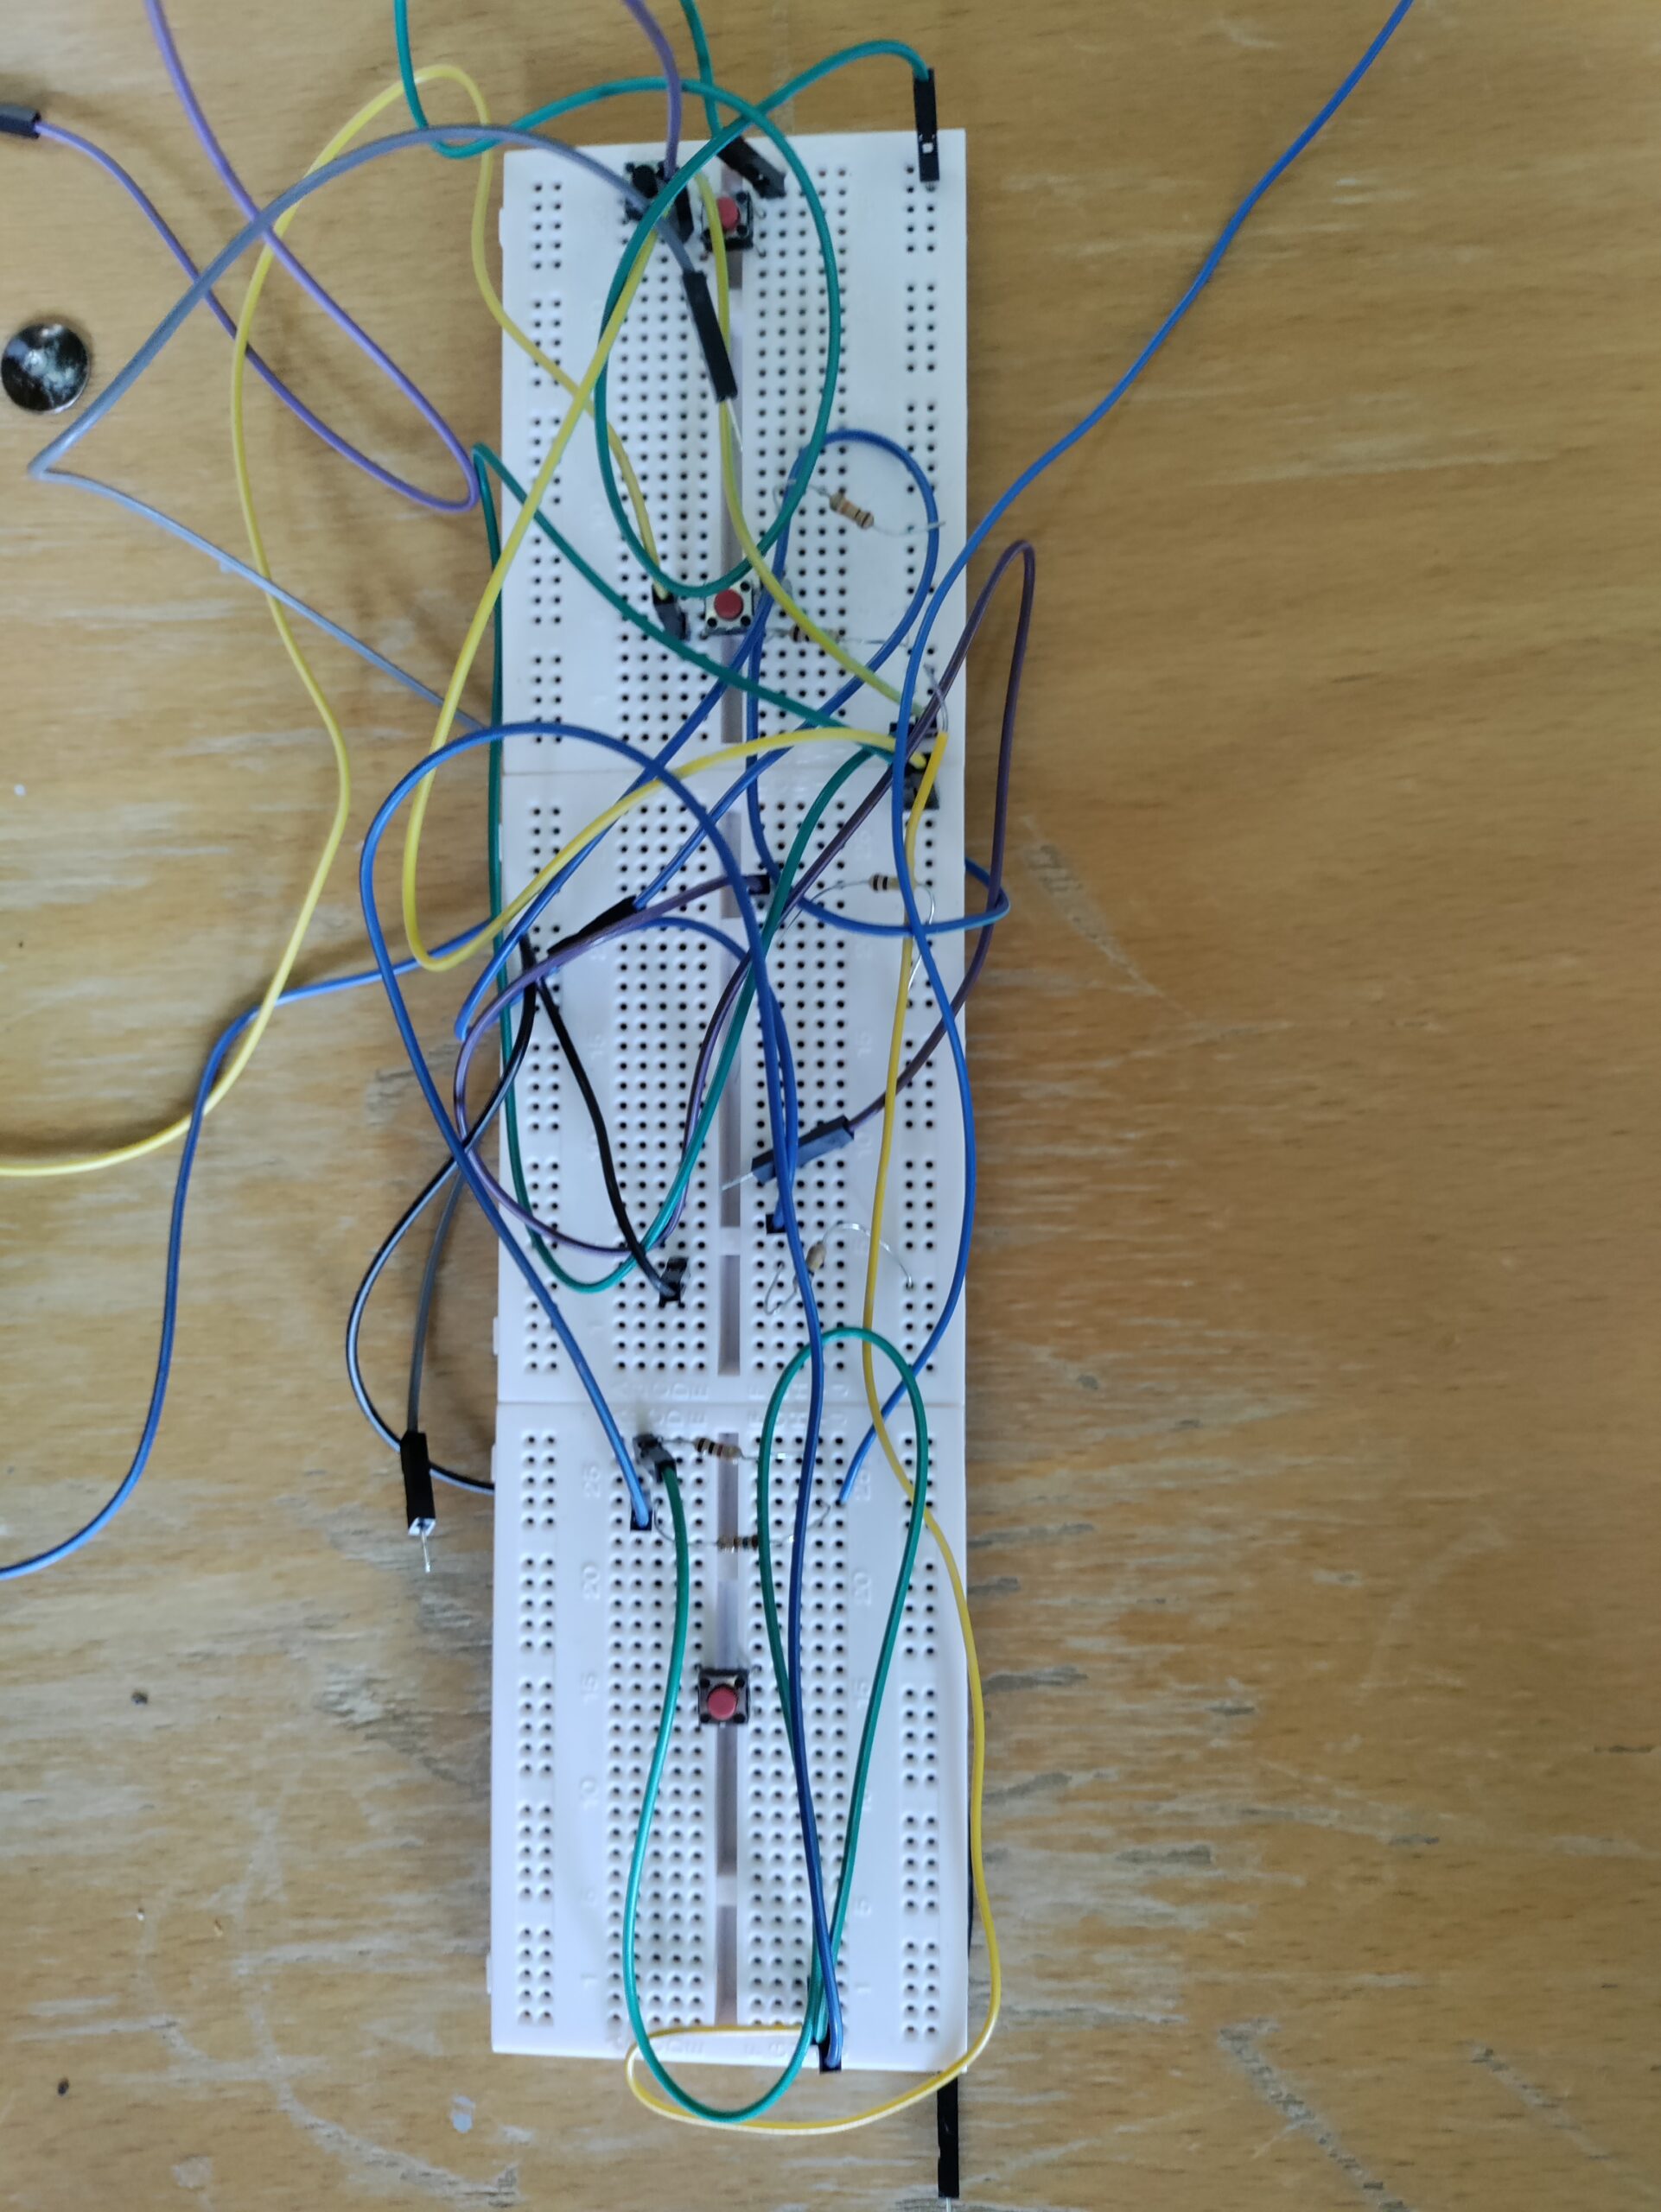
Une fois cette étape de test terminée, nous avons combiné tous les programmes ensemble pour en former un seul (dont on vous épargnera le contenu) . Nous avons utilisé un breadboard pour placer les boutons et le DFplayer. La connexion USB pour modifier les fichiers à l’intérieur de la carte SIM du DFplayer était faite grâce à une câble USB dénudé. C’est à ce moment-là que nous avons pu voir si le projet était faisable sur Arduino. Étonnement, la connexion par USB fonctionnait, et les boutons aussi.

2) Impression du shield Arduino

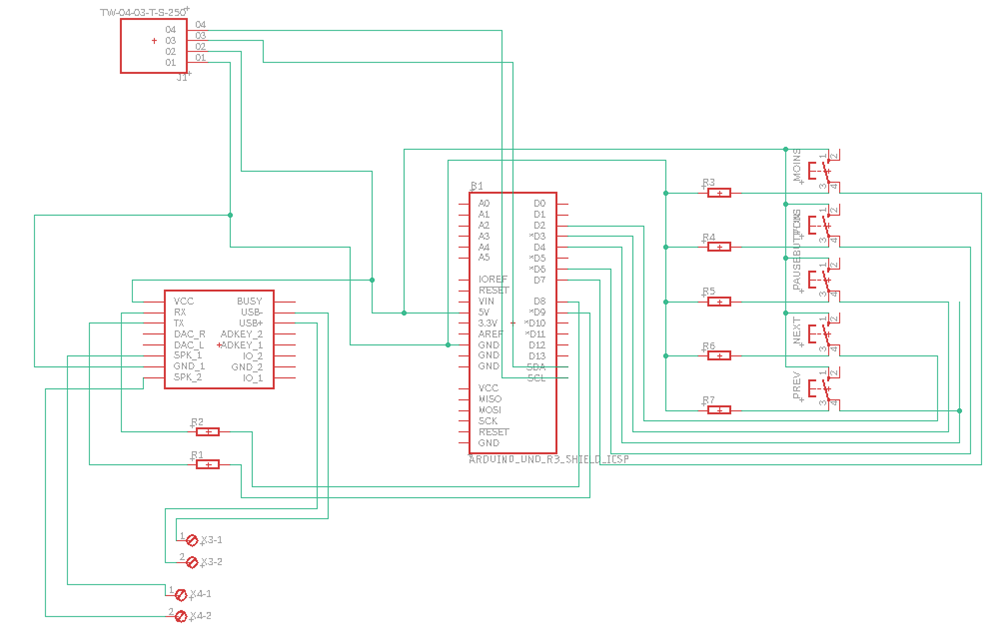
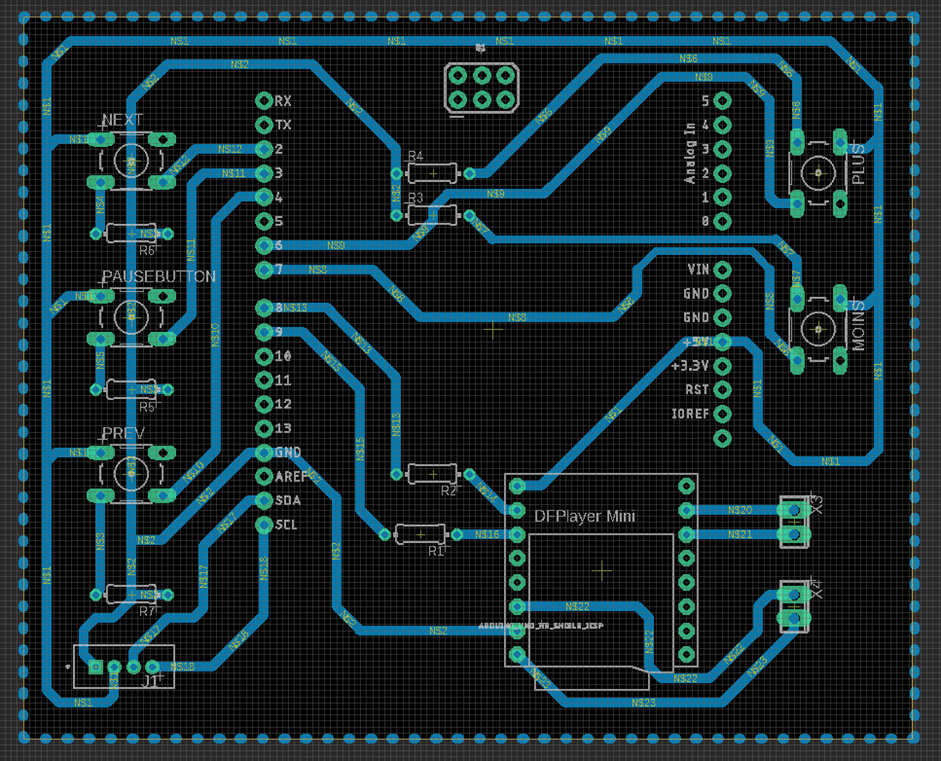
La première étape était terminée, la seconde était de transformer l’amas de fils présent sur le breadboard en une carte électronique. Nous avons utilisé le logiciel EAGLE pour créer la carte sur mesure.  

Pour imprimer la carte, il faut tout d’abord importer les composants et faire leurs liaisons sur la partie “shematic” d’EAGLE. C’est assez long car il faut retrouver la référence de chaque composant que l’on veut ajouter

Schématique de la carte

Une fois la partie “shématic” faite, nous passons à la partie “ bord” du logiciel. Cette partie a pour objectif de reproduire les mêmes liaisons entre les composants que celles présente lors de l’impression. Nous ne pouvons pas croiser les fils de la carte contrairement à la partie “shématic”.

board désignée sur Arduino
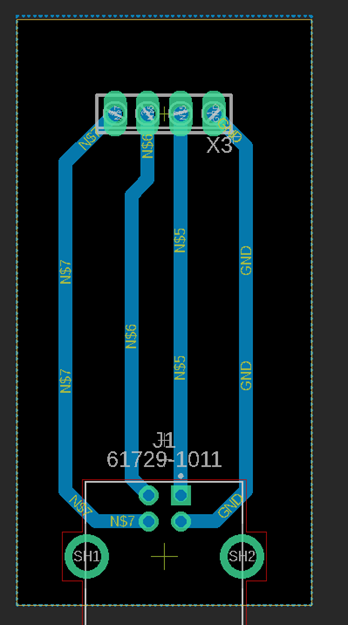
board mini carte

Nous avons eu besoin de faire 2 prototypes pour que la carte marche entièrement. Avec cette carte, nous avons aussi imprimé une petite carte qui servira d’entrée USB. Le VCC, le GND, le USB+ et USB- seront récupérés par des borniers à vis au bout de la petite carte.

3) La batterie

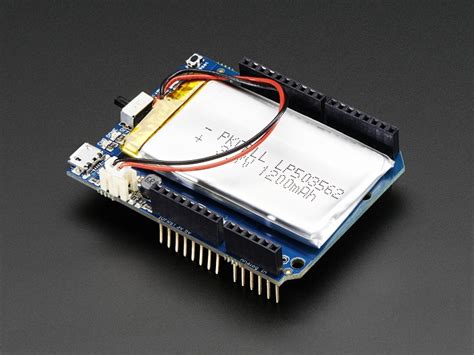
La dernière étape pour avoir un objet fonctionnel était l’ajout de la batterie. La boîte à histoire doit être transportable, il nous faut donc une batterie rechargeable pour assurer son  fonctionnement. Nous avons utilisé un shield arduino batterie ainsi qu’une batterie de 3.7 volt et de 1.2 Ampères. La batterie est rechargée par un connecteur micro USB.

Shield batterie Arduino

3) CAO

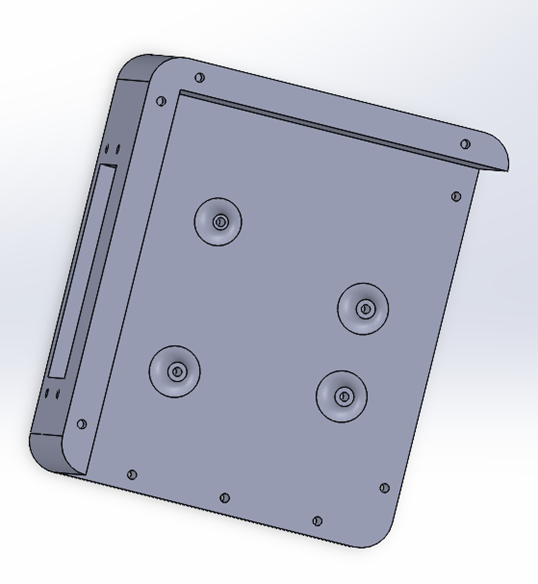
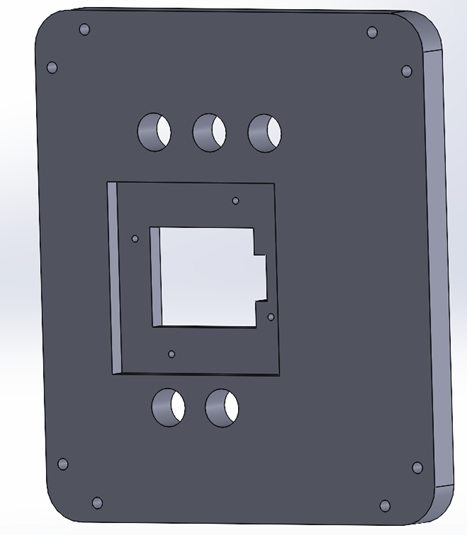
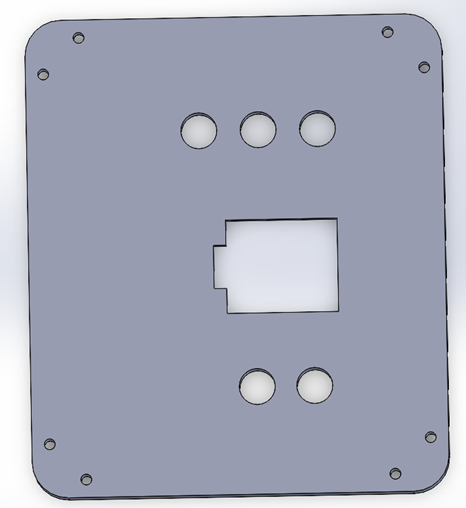
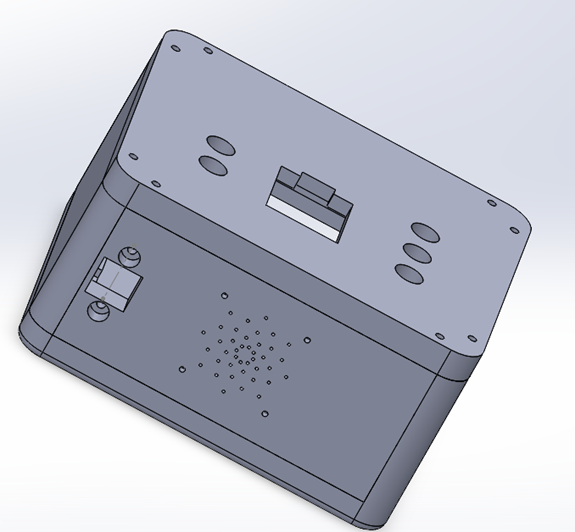
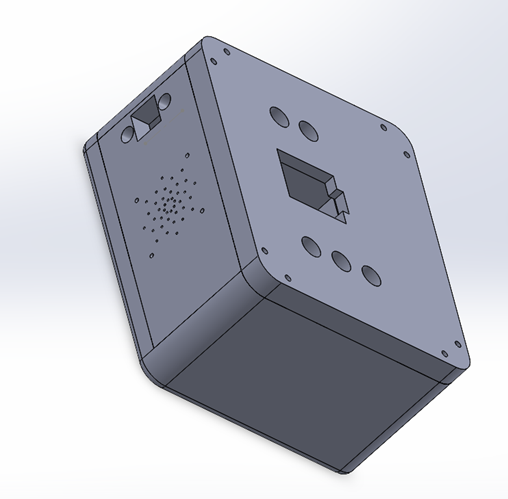
Nous avons ensuite fabriqué un boîtier pour la boîte à histoire. Il nous restait peu de temps pour faire un design stylisé, nous avons donc fait un design très simple. Le boutons présent sur le shield imprimé sont superposés par des surboutons.

Coté sortie USB B et son
Coté sortie USB et son

Conclusion

Nous avons apprécié faire ce projet, c’était très enrichissant. Nous avons découvert l’univers de l’électronique à notre façon. Cette période de projet était très intéressante pour nous. Être en autonomie nous a appris à nous débrouiller et à apprendre à notre rythme. Nous avons pu progresser par nos propres expériences, ce qui est encore plus gratifiant. De plus, ce projet a joué un rôle important pour notre avenir. Nous voulons tous les 2 travailler dans un milieu proche de l’électronique ou de l’informatique. 

Nous sommes satisfait de notre travail, la boite est fonctionnelle. Il reste toujours beaucoup d’éléments à perfectionner. Avec plus de temps, nous aurions pu par exemple ajouter un mode veille ou créer un meilleur visuel. Pour plus d’information, lien vers le GitLab Angers.

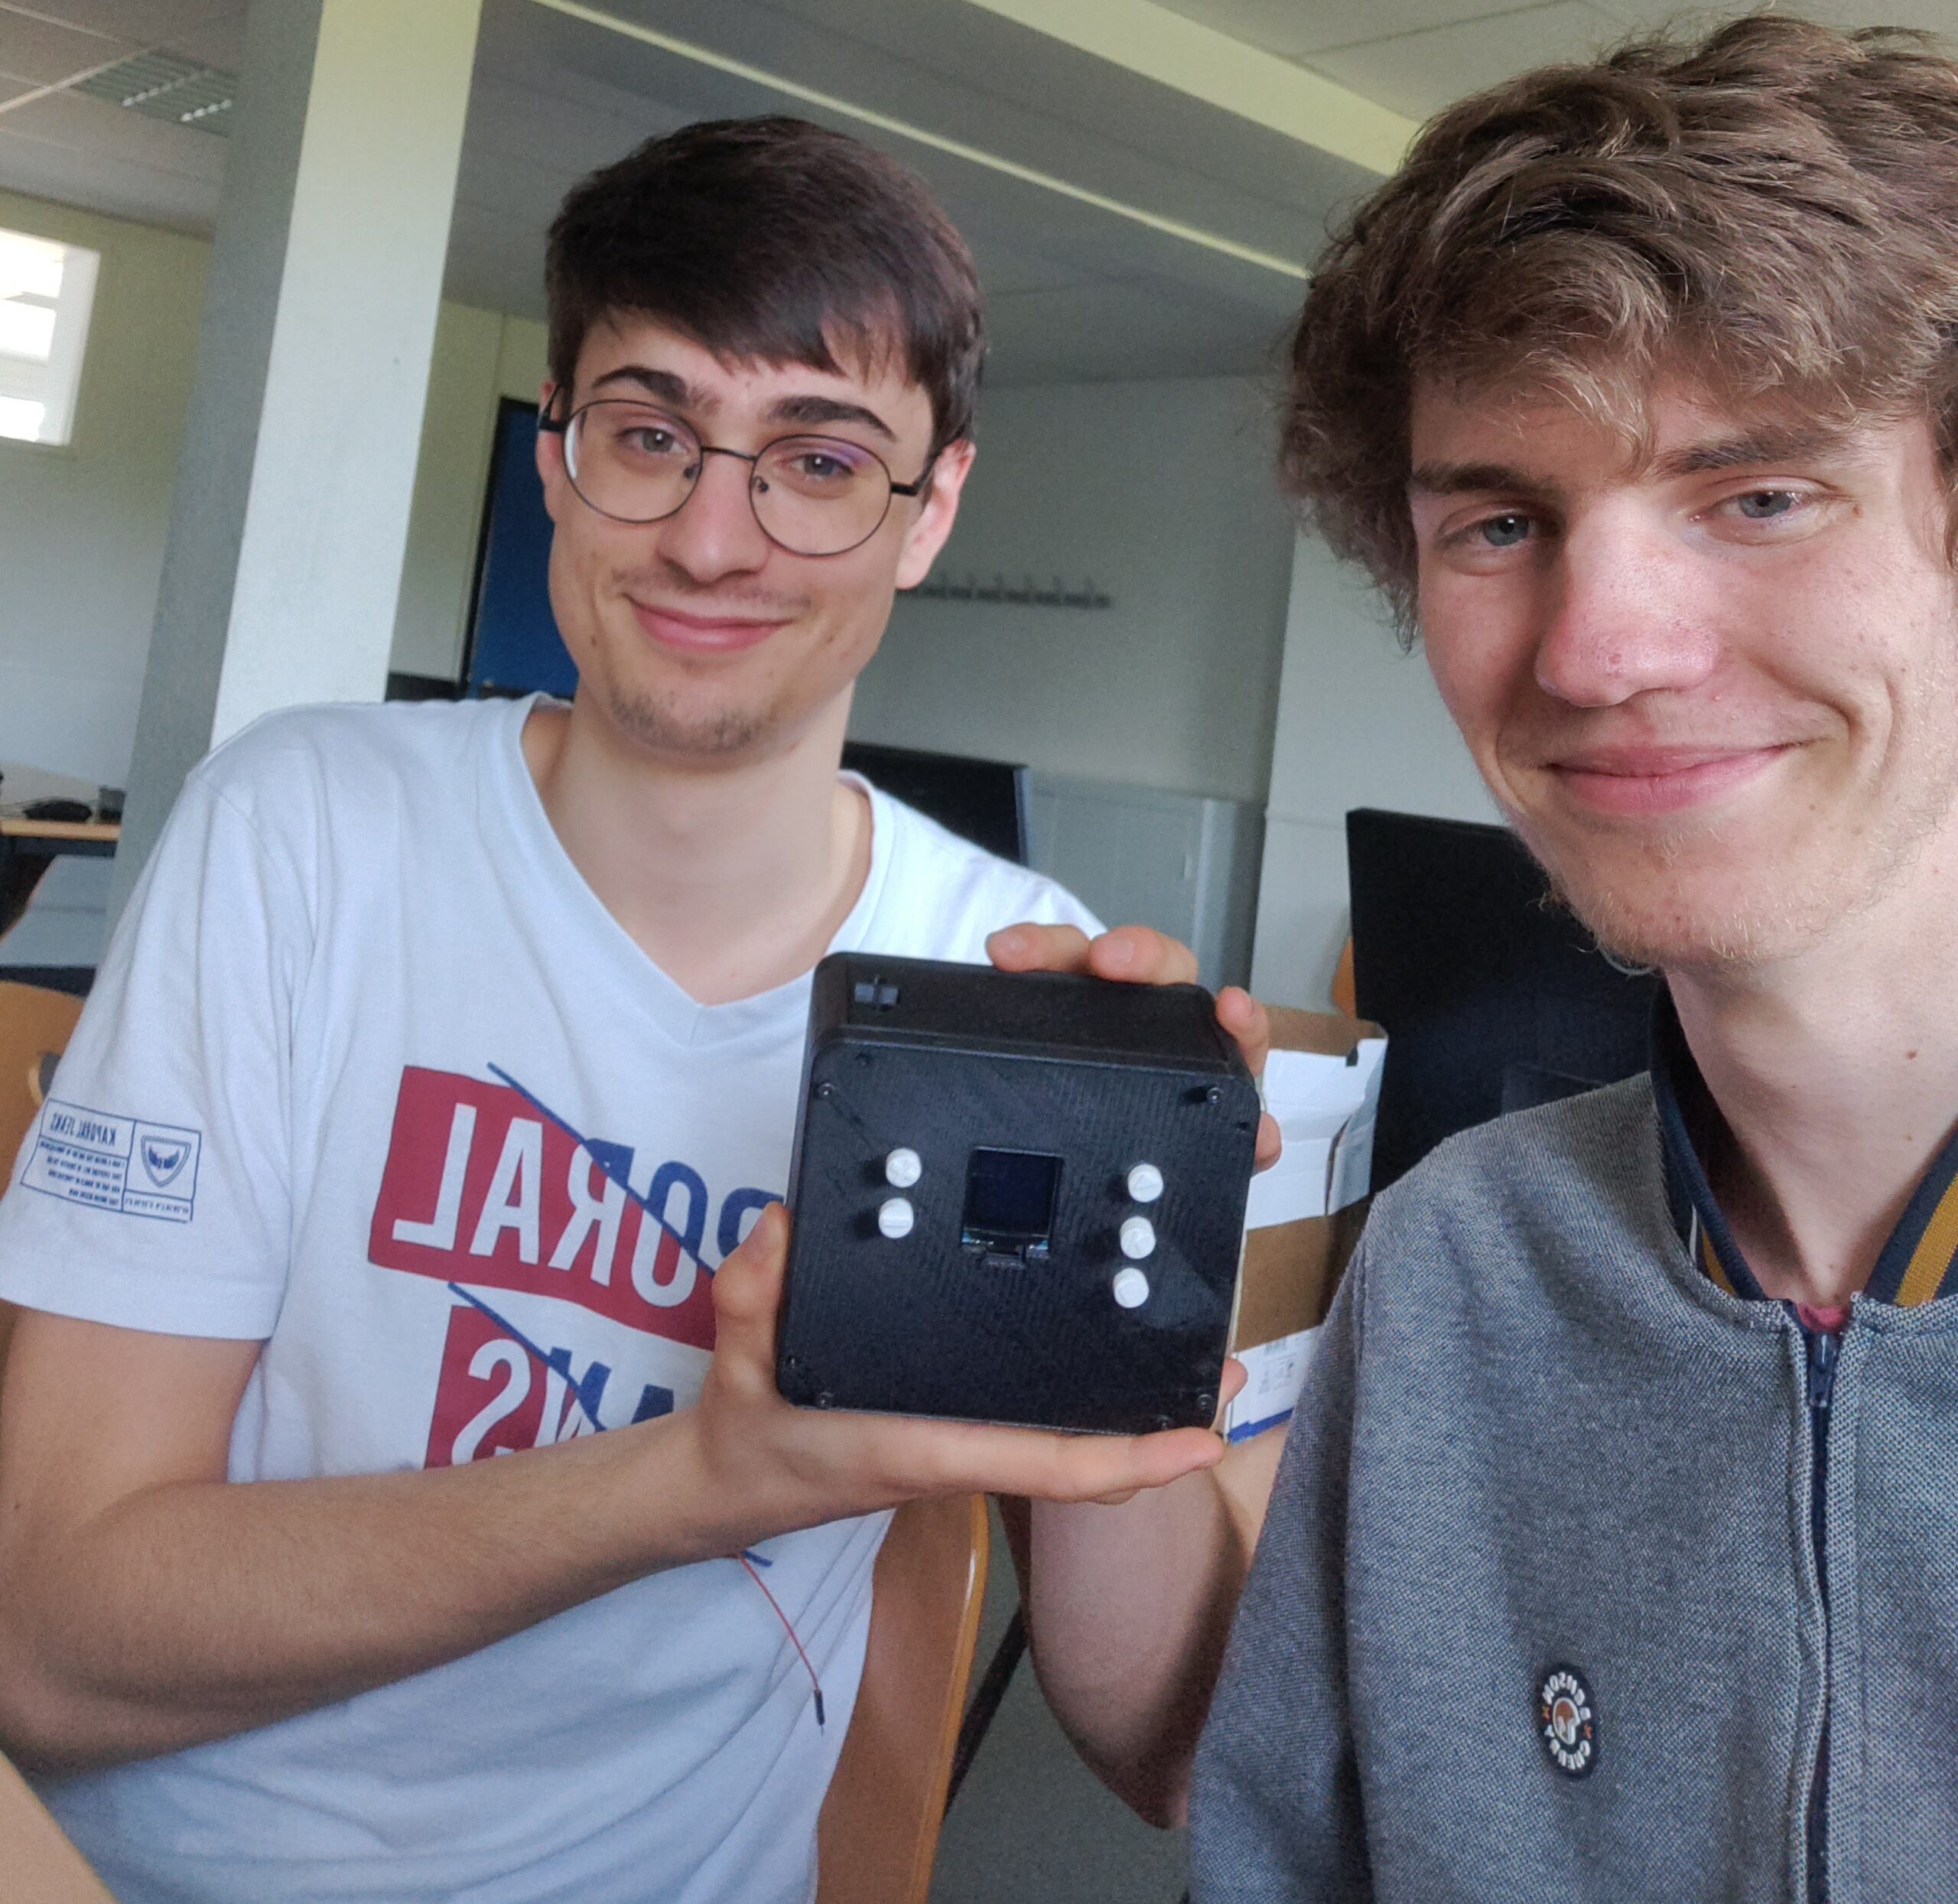
Boîte à histoire
En partant de la droite, Adrien et Maxime

Merci d’avoir lu jusqu’au bout !

Adrien Morille et Maxime Lambert

Relier les centres de cercles avec le Robot Dobot Magician

Relier les centres de cercles avec le Robot Dobot Magician

Bonjours à toutes et tous !

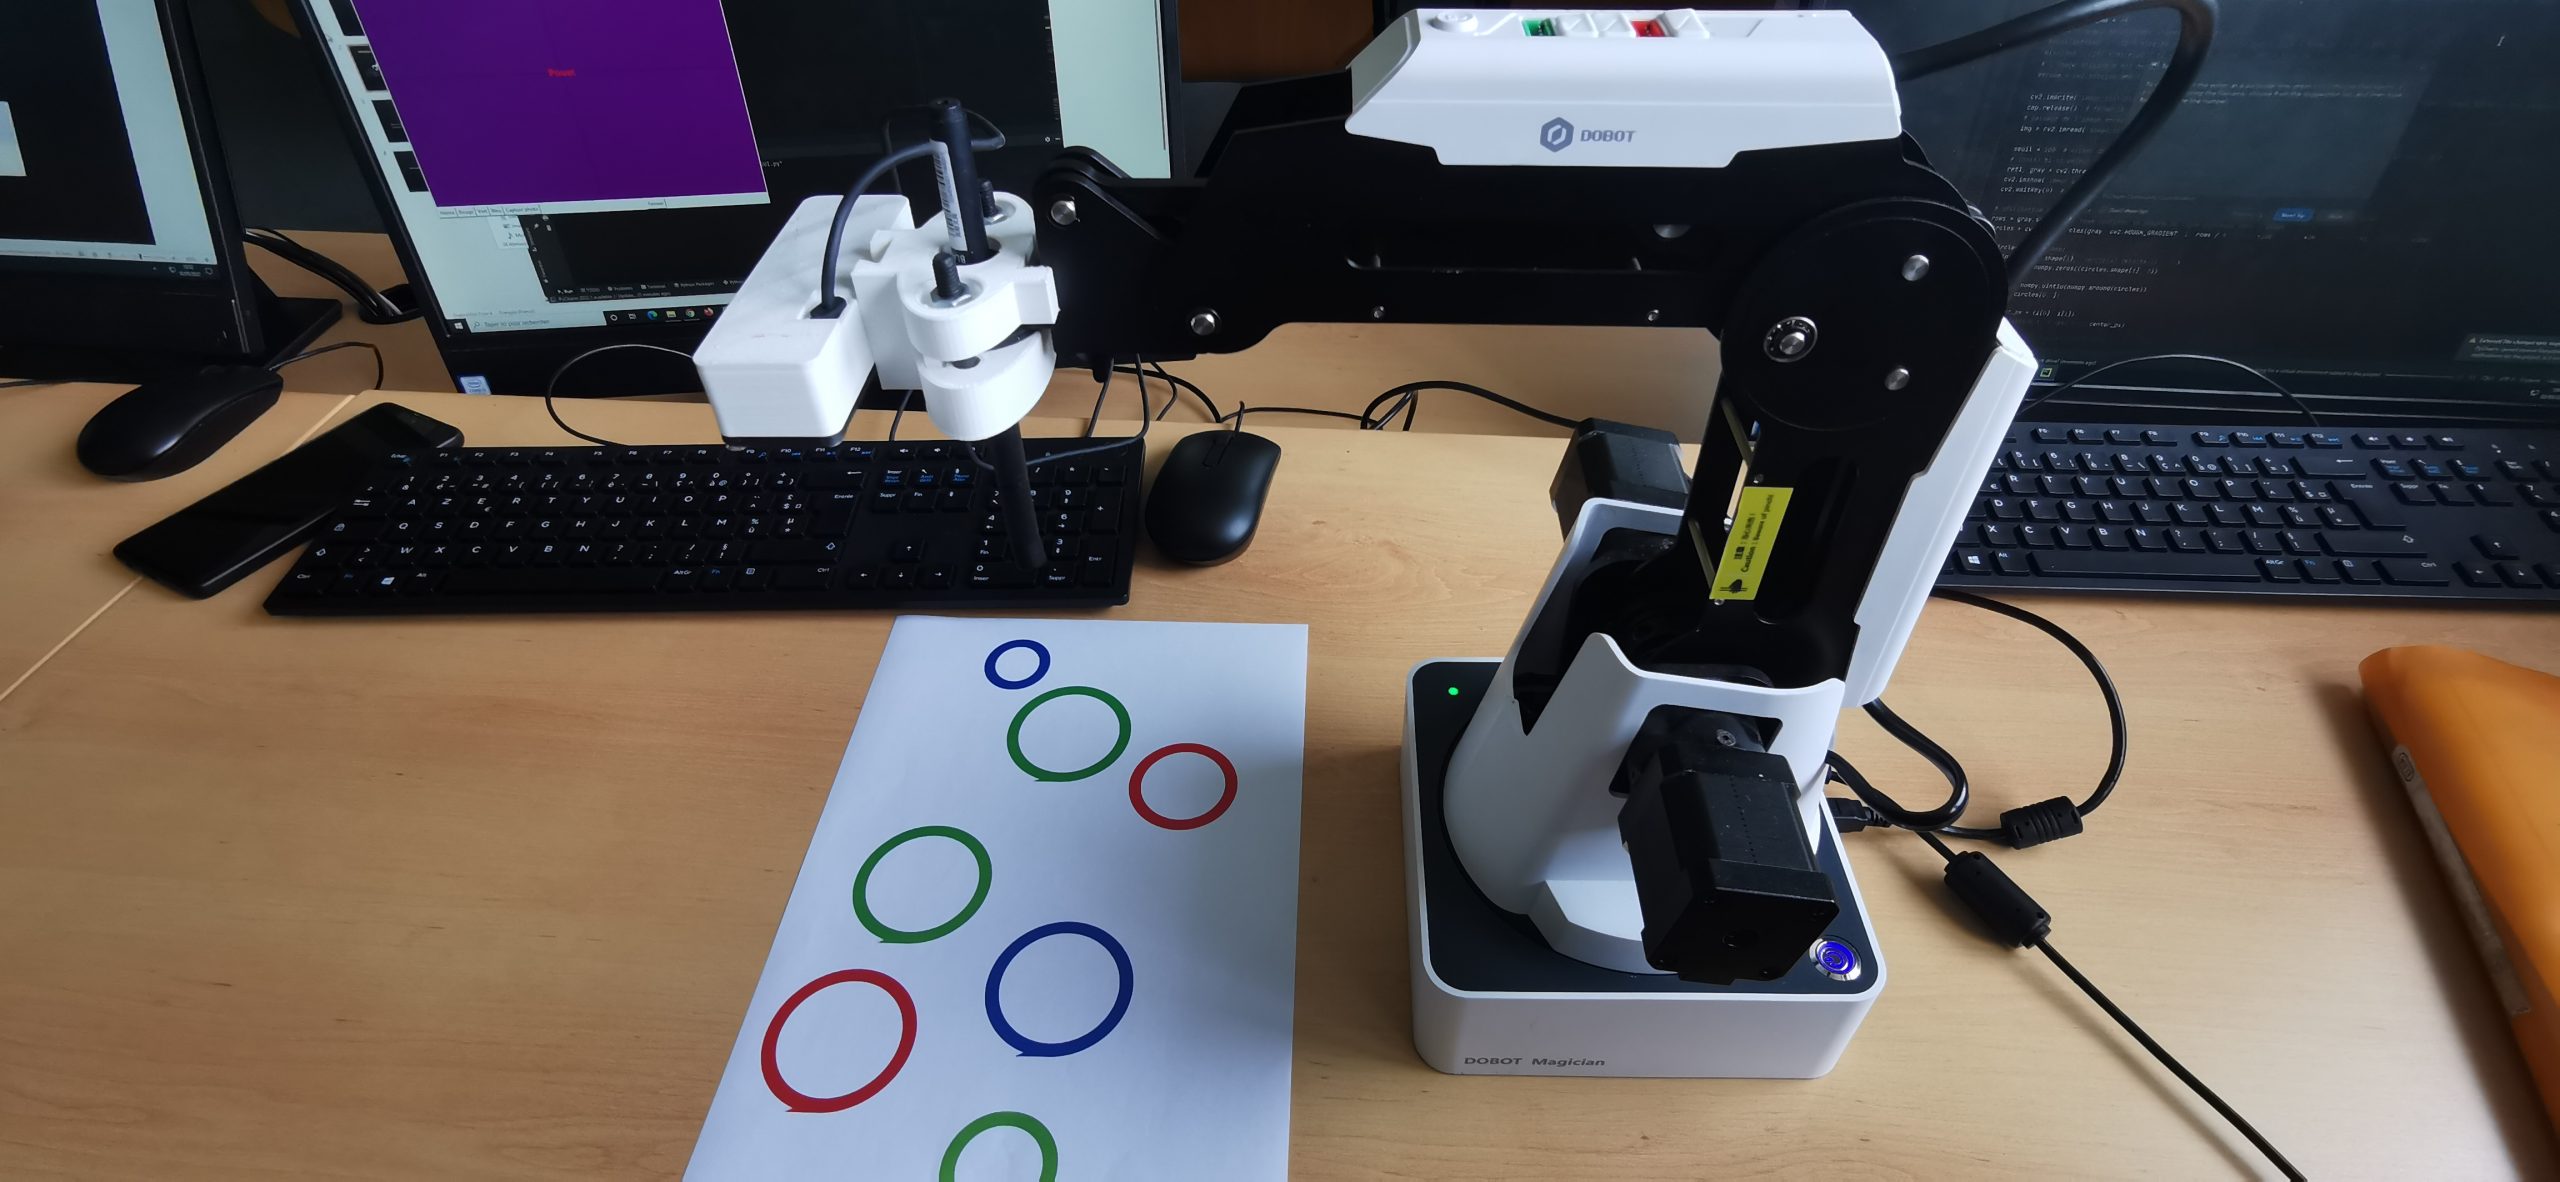
Nous sommes trois étudiants en deuxième année du cycle préparatoire à Polytech Angers (Enzo, Hippolyte et Léo). L’objectif de notre projet est de détecter puis relier des cercles de mêmes couleurs grâce à un feutre tenu par le Robot Dobot Magician. L’une des contraintes demandées est d’avoir une caméra directement accrochée au robot et non posée à côté de ce dernier. Un robot tel que le Dobot Magician, est à but didactique, mais le fonctionnement algorithmique pourrait être utilisé à grande échelle, en usine, pour trier et réorienter un ensemble de pièces par exemple.

Si vous le souhaitez, une vidéo de présentation est disponible (avec tous les documents de notre projet) dans ce lien drive :

https://drive.google.com/drive/folders/1UxkdQfwdgCEFTwE-POVpguWi9XRQfONz?usp=sharing

Pourquoi ce projet ?

Nous avons choisi ce projet, car chacun des domaines qui allaient être abordés nous plaisaient : Conception ; Programmation ; Robotique et Impression 3D. De plus, nous avions tous les trois le souhait d’aller en SAGI l’année prochaine donc travailler sur ce projet allait nous apporter une première idée plus poussée de ces domaines

Notre Projet se compose de 5 étapes principales :

  • Expérimentation
  • Recherche de solutions et Modélisation de l’outil caméra
  • Développement du système de control
  • Développement du code de traitement d’images
  • Développement de l’interface graphique

Nous avons entamé notre projet par une phase de recherche.

Nous nous sommes appuyés sur les TP fournis par notre professeur référent pour nous familiariser au matériel. Comme le robot Dobot magician, la caméra, les mathématiques associés et les logiciels propres à notre projet.

Nous avons principalement utilisé 3 logiciels. Tout d’abord, DOBOTSTUDIO, le programme fourni par les constructeurs afin de contrôler le robot. Ensuite, SOLIDWORKS, le logiciel de CAO, que nous connaissions le mieux, il nous a permit de conceptualiser tous les prototypes. Pour finir, nous avons utilisé PYCHARM accompagné de la bibliothèque associée, un encodeur python, avec lequel nous avons développé notre traitement d’image, notre gestion de mouvement du robot et l’interface graphique.

Conception du support caméra

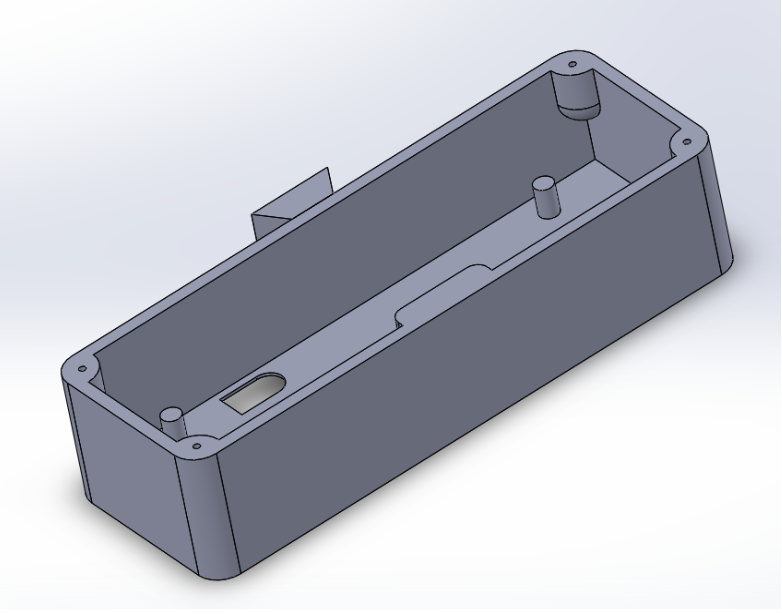
Notre support se divisera en 2 parties. La première est le boitier qui contiendra la carte mère ainsi que la lentille que nous avons extraite de la caméra. Afin, que la lentille soit le plus parfaitement possible parallèle à la feuille, nous avons rajouté des renforts pour fixer la carte dans le boitier. L’objectif est de réduire au maximum le décalage qu’un angle entre la lentille et la feuille puisse créer.

Le Boitier

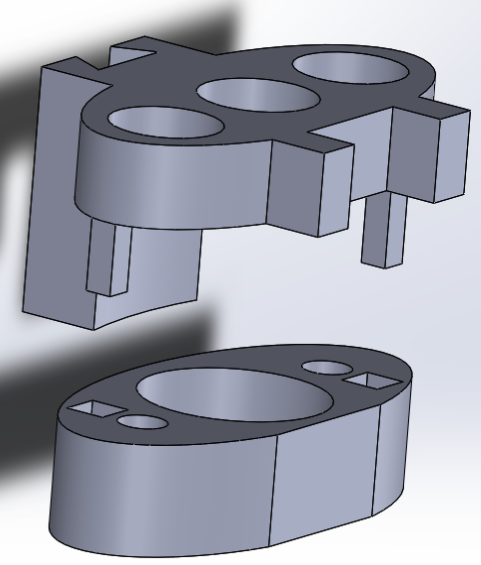
La deuxième partie du support caméra, permet d’accrocher le boitier au robot, il se divise en 2 sous-parties qui viennent se fixer autour du feutre. Le boitier vient donc s’accrocher par l’intermédiaire d’un rail sur lequel le jeu a été calculé de façon à ce qu’il glisse facilement, et soit parfaitement stable lors des mouvements du robot.

Accroche
Accroche Solidworks

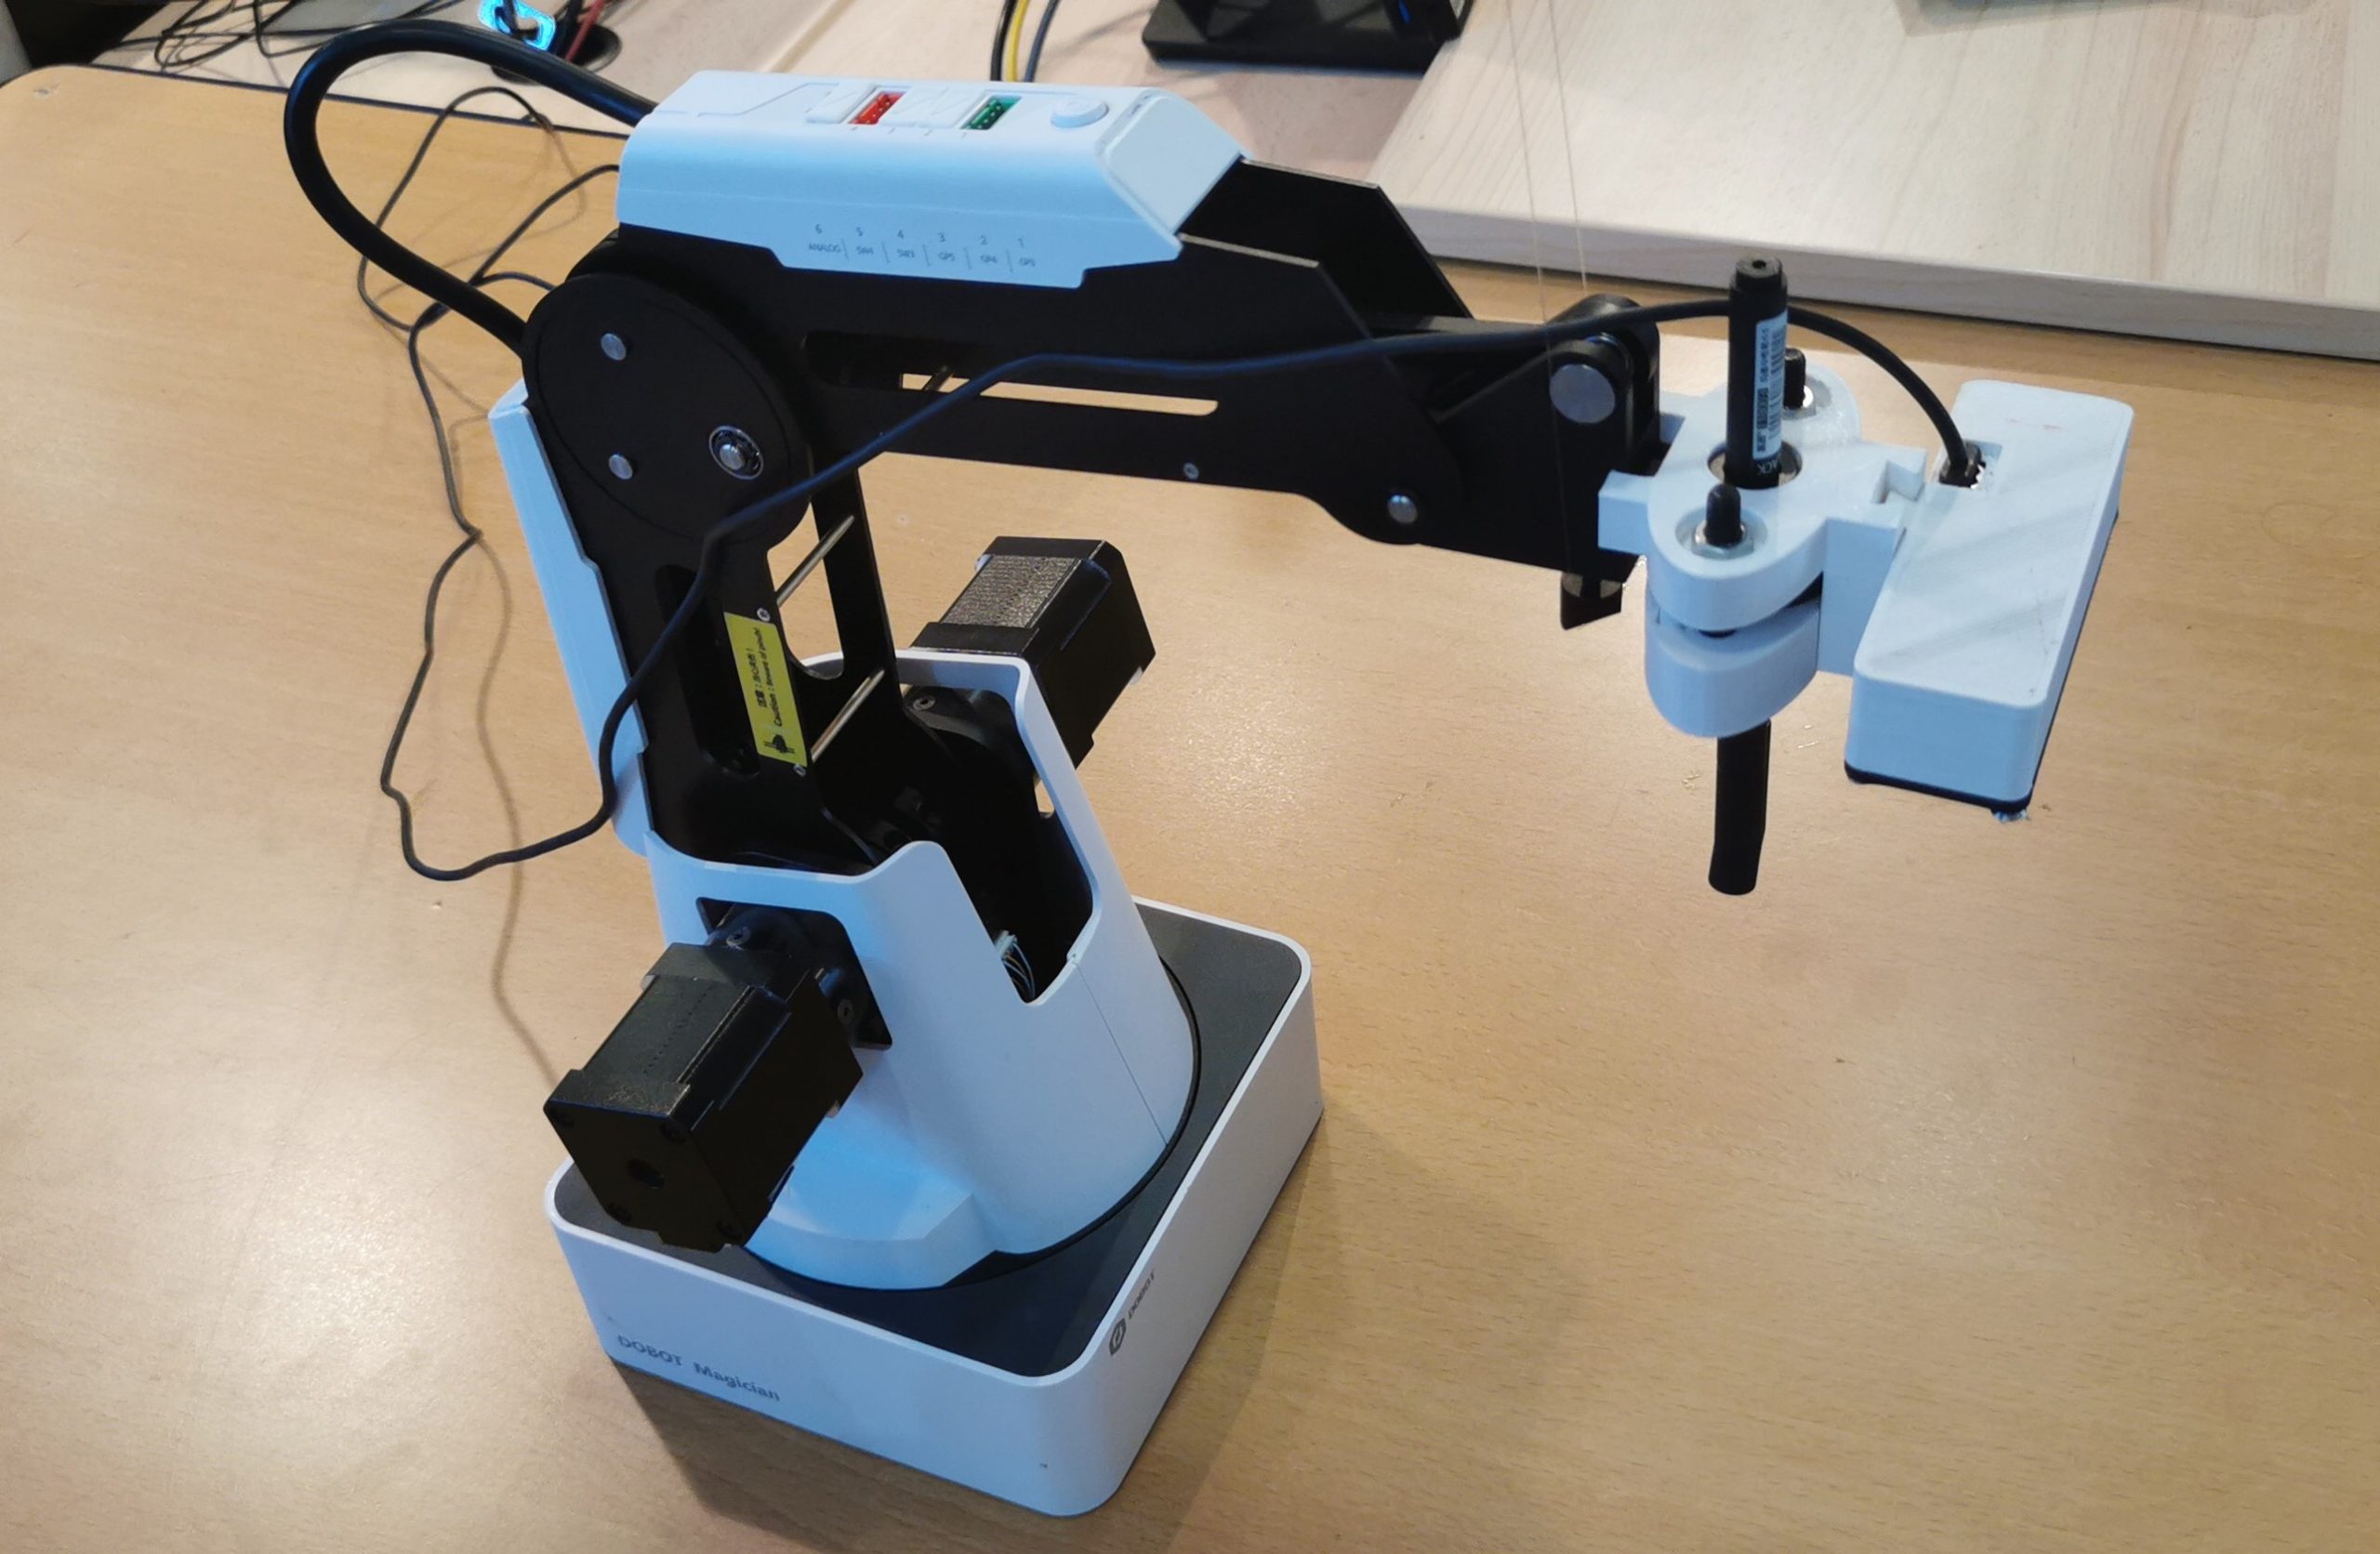
Après avoir tout imprimé et assemblé, voici le résultat :

Robot Dobot Magician avec le support caméra

Programmation du robot

On va maintenant s’intéresser à l’autre partie également importante de notre projet, à savoir la programmation.

En effet, le but étant de relier tous les cercles de la même couleur, on se doutait dès le début qu’il y aurait un travail conséquent sur le traitement d’image, domaine dans lequel nous n’avions que peu d’expérience.

Nous avons créé un programme de près de 290 lignes en langage python, car les fonctions qui permettent de contrôler notre robot sont écrites dans ce langage.

Nous avons passé nos premières séances sur la programmation à comprendre et à tester ces différentes fonctions afin de voir comment le robot réagissait aux différentes commandes et d’identifier ce qui pourrait potentiellement poser un problème par la suite.

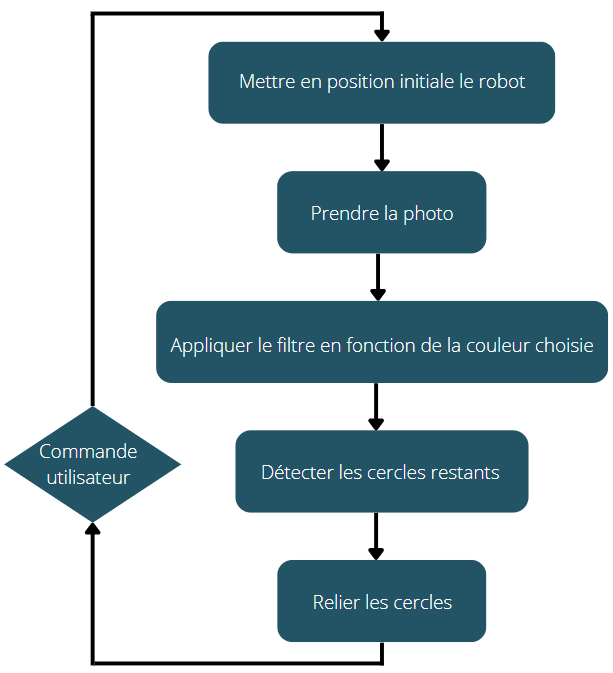
À partir de là, il ne nous manquait plus qu’à définir ce qu’on allait devoir faire pour ensuite créer notre algorithme.

À partir de cet algorithme, nous avons pu créer un programme fonctionnel, mais une autre idée nous est venue : celle de faire une interface graphique qui permettrait à l’utilisateur de contrôler le robot étape par étape et qui serait beaucoup plus agréable esthétiquement parlant.

L’interface Graphique

L’interface graphique avait de nombreux intérêts (accompagnés de nombreux inconvénients), notamment la facilité d’utilisation pour quelqu’un ne connaissant pas notre projet.

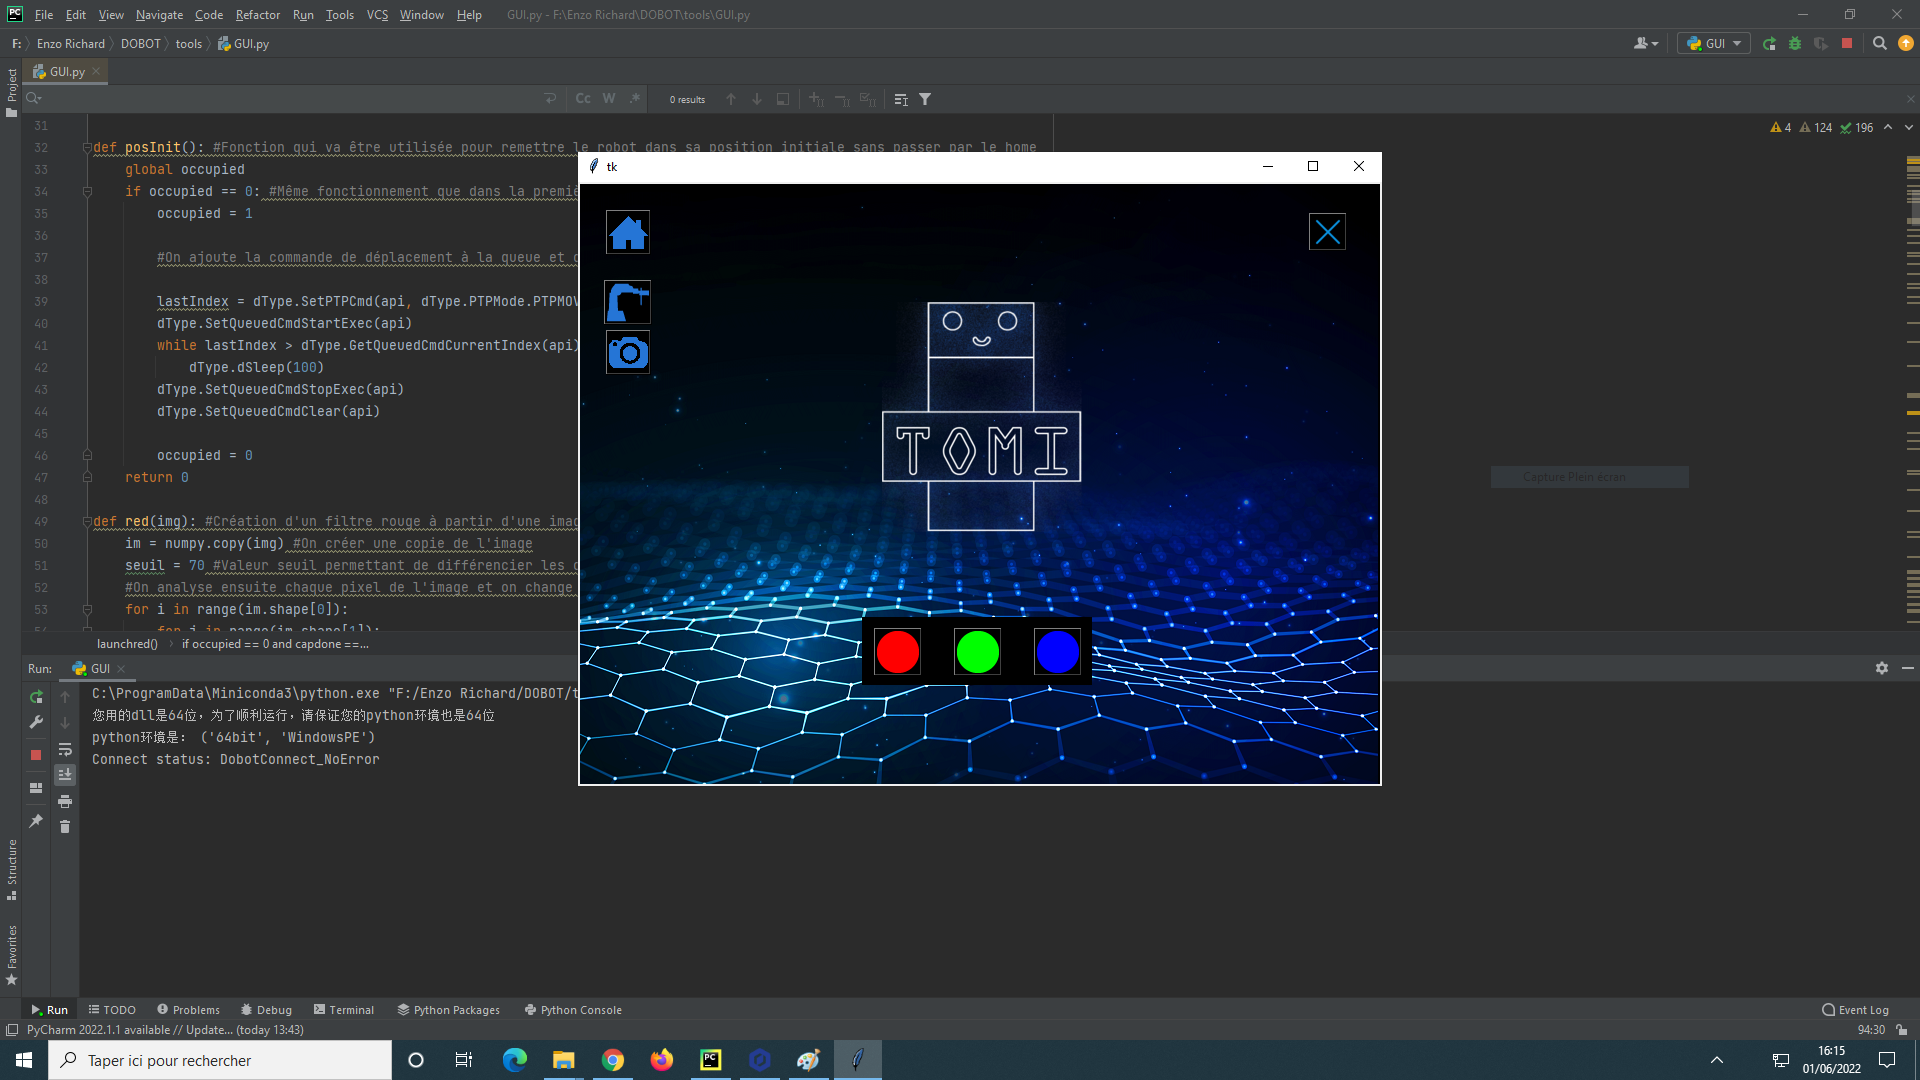
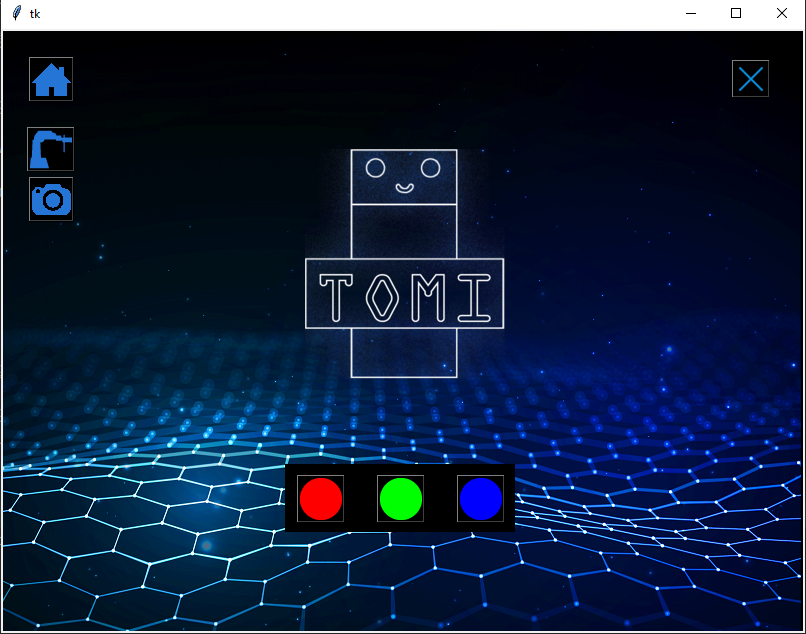
interface graphique de notre programme

Le bouton Home (en haut à gauche) permet au robot de se placer en condition initiale et de recalibrer ses déplacements.
Juste en dessous, c’est le bouton qui place le robot en position initiale, sans la phase de recalibrage, ainsi, on évite cette étape qui peut être plutôt longue. Cependant, lors de l’activation du programme, il est conseillé d’utiliser le home du robot (premier bouton) afin d’être plus précis.
À nouveau en dessous, c’est le bouton qui active la prise de la photo. Afin d’avoir une photo de bonne qualité, mais surtout utilisable, il faut placer le robot en conditions initiales.
Enfin, les ronds de couleurs (milieu-bas) permettent de choisir quels cercles on souhaite relier. Bien sûr, cette étape nécessite d’avoir prit la photo avant.

Au milieu de cette interface se trouve le logo de notre projet, de son nom Tomi, c’est notre mascotte.

Enfin voici une vidéo de notre robot après toutes ces étapes :

Bilan

Ce projet nous a beaucoup apporté, que ce soit en programmation et sur le traitement d’image où nous n’avions aucune connaissance, ainsi que sur le fait de devoir toujours faire face à des problèmes imprévus lorsque nous commencions une tâche. On peut prendre en exemple la lumière pour le traitement d’image qui nous a posé beaucoup de problème !

Pour nous le plus important dans ce projet a été le travail de groupe et l’importance de s’entourer des bonnes personnes afin d’échanger et de s’entraider au maximum !

Vous pouvez retrouver tous nos documents ainsi qu’une vidéo de présentation du projet dans ce lien drive :

https://drive.google.com/drive/folders/1UxkdQfwdgCEFTwE-POVpguWi9XRQfONz?usp=sharing

Merci pour la lecture !

  • Bossuet Léo – Kukla Hippolyte – Richard Enzo

RENFORCEMENT SISMIQUE DES MURS EN MAÇONNERIES

Bonjour à tous.tes !

Nous sommes un groupe de trois étudiants à Polytech Angers, Valentine Loeul, Nathan Colliou et Louise Garnier. Nous nous intéressons tous les trois au milieu du génie civil et souhaitons nous orienter dans ce domaine l’année prochaine.


Soit, mais quel est notre projet ?

Nous avons pour projet de renforcer un mur en maçonneries, de manière à ce qu’il soit résistant aux effets sismiques. En définitive, nous devions trouver la méthode de renforcement la plus adéquate et la plus performante, puis modéliser ce mur renforcé à l’aide du logiciel Revit.


Quel est l’intérêt de notre projet ?

Lors d’un séisme, les conséquences peuvent être très dangereuses, voire même vitales. En effet, les dégâts causés par un séisme sont listés en cinq degrés. Ces cinq degrés vont de l’absence de dégâts liés au bâtiment en lui-même (dommages légers sur les objets extérieurs), à l’effondrement total ou presque du bâtiment, pouvant avoir des répercussions sur les vies humaines.

C’est pour cela qu’existent en France des normes parasismiques, que doivent respecter les maîtres d’œuvre dans leurs constructions.


D’accord, mais quels résultats avons-nous obtenu ?

Notre projet était composé de deux parties : une partie de recherches sur les différentes méthodes de renforcement existantes ; et une seconde sur la modélisation de ce mur renforcé à l’aide du logiciel Revit.


Comment avons nous organisé nos recherches ?

Nous avons tout d’abord essayé de comprendre les différentes méthodes de renforcement.

Pour cela, nous nous sommes documentés sur les sujets suivants :

  • les maçonneries ;
  • les séismes ;
  • le comportement mécanique d’un mur ;
  • la réglementation ;
  • ou encore sur les différentes méthodes de renforcement.
Mûr en maçonnerie

Ces recherches nous ont permis de préciser le type de mur que nous voulions renforcer : nous avons donc conclu que nous renforcerons un mur porteur, puisqu’il permet d’assurer l’unicité du bâtiment, et donc la sécurité en cas de séisme. Ce mur aura une épaisseur de 15cm et une hauteur standard de 215cm.

Ce mur doit pouvoir supporter les mouvements désordonnés du sol (énergie cinétique créant des forces de cisaillement), ainsi que la force des ondes sismiques (énergie stockée et dissipée par le mur), tout en continuant d’assurer sa fonction principale qui est d’assurer les efforts normaux liés à la descente de charge (masse des planchers, toiture, charges d’exploitation, etc.).

La méthode de renforcement de notre mur doit aussi respecter l’EuroCode, et donc s’adapter au milieu dans lequel il est implanté, ainsi qu’au type de bâtiment dont il fait partie. On prendra donc en compte les risques sismiques, les facteurs météorologiques tels que la neige et le vent par exemple, le type de sol, l’utilité du bâtiment, etc.

Voici les différentes méthodes de renforcement que nous avons trouvé énumérées ci-dessous :

  • modification des contreventements ;
  • chemisage en béton armé ;
  • chaînages horizontaux et verticaux ;
  • injection de résine ;
  • injection de polymères renforcés de fibres ;
  • contreforts.

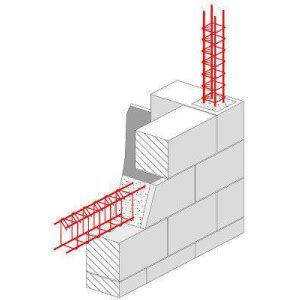
Nous avons étudié les avantages et inconvénients de chaque méthode, puis nous avons choisi de nous concentrer sur les chaînages horizontaux et verticaux. Cette technique est très répandue,  peu coûteuse et simple à mettre en place.

Schéma de chaînage vertical et horizontal
Schéma de chaînages

Comment s’est passée la modélisation du mur ?

Au départ, nous avons étudié le fonctionnement du logiciel de conception de bâtiments Revit. Celui-ci permet de créer un modèle en 3D d’une structure pour créer divers documents nécessaires à sa construction.

A vrai dire, la modélisation à pris plus de temps que nous le pensions : nous avons eu beaucoup de mal à comprendre comment renforcer la structure grâce au logiciel. 

Le logiciel nous a permis de combiner les charges et d’appliquer des contraintes sismiques. Il devait également nous permettre de modéliser la descente de charges, mais n’ayant pas accès à la dernière licence, nous n’avons pas pu utiliser cette fonctionnalité.

Logo Revit
Revit

Au final, sur quoi notre projet a abouti ?

Pour conclure, ce projet a été très constructif.

Tout d’abord, ce travail de groupe en autonomie nous a permis d’apprendre comment nous organiser de manière efficace, ou encore comment simplifier des notions complexes. Les divers problèmes que nous avons rencontrés nous ont permis d’apprendre à nous adapter.

De plus, nous avons pu mettre en pratique nos cours de Propriétés et Résistance des Matériaux.

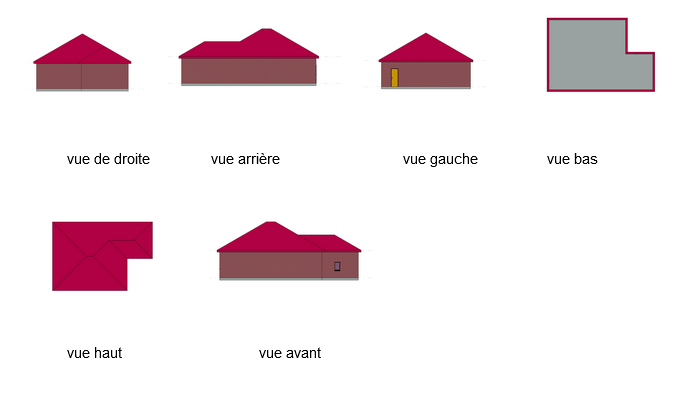
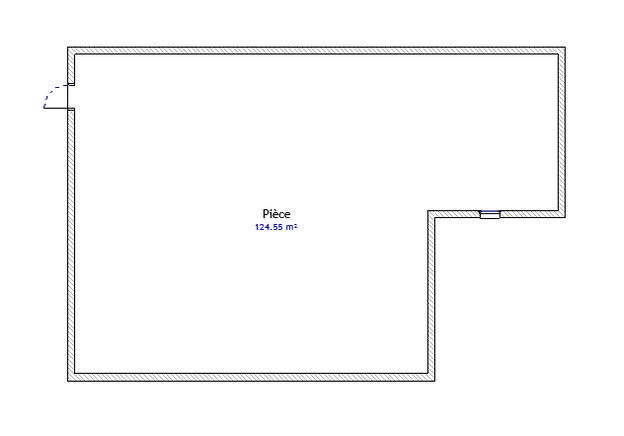
Puis, notre projet a surtout abouti à la modélisation d’un bâtiment, dont vous pouvez voir les différentes vues et plans ci-dessous :

Différentes vues de notre modélisation Revit
Différentes vues extérieures
plan de la maison sur Revit
Plan du bâtiment

D’autre part, nous avons rédigé un rapport, que nous avons mis ci-dessous :

https://files.u-angers.fr/data/f-42b34684b6b21ba7.pdf


Remerciements

Au terme de ce travail, nous tenons à exprimer nos remerciements pour les personnes qui ont contribué à sa réalisation, et tout particulièrement à notre tutrice de projet, Mme. Stéphanie Chahine, pour son aide, ses conseils et ses directives, ayant permis le bon déroulement de notre projet tutoré.


Nous contacter

Une question ? Contactez-nous, nous vous répondrons !

Fabrication d’une mini-éolienne

Introduction à l’éolienne

Notre consommation d’énergie a atteint un point tel que l’épuisement des sources d’énergies fossiles est imminent. C’est pourquoi, nous devons nous concentrer sur le développement des énergies renouvelables, notamment l’énergie éolienne.

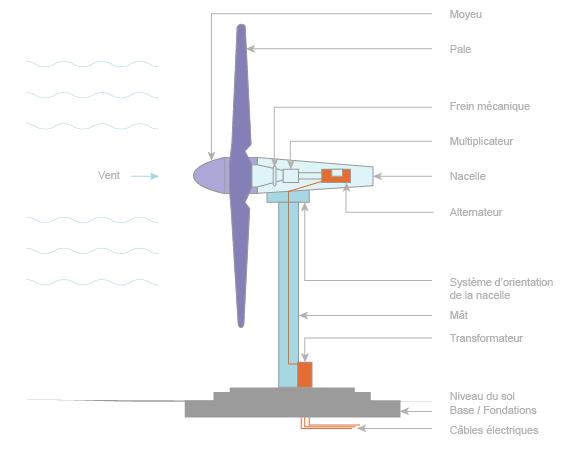
Le vent est une des premières énergies utilisées par l’Homme, que ce soit pour la navigation ou encore faire tourner les moulins. Aujourd’hui, c’est une nouvelle façon de produire de l’électricité. Le processus consiste à transformer l’énergie cinétique du vent en énergie mécanique grâce à la rotation d’un arbre. Cette énergie va alors devenir électrique grâce à un générateur électrique.

En ce qui concerne le fonctionnement, nous allons l’expliquer simplement. Tout d’abord, le vent, suffisamment fort, fait tourner les pâles de l’éolienne, ce qui entraine la rotation du moyeu et de l’arbre principal. Cet arbre passe ensuite dans un multiplicateur qui va augmenter considérablement sa vitesse de rotation. La vitesse de rotation doit être élevé en sortie afin de faire démarrer l’alternateur grâce à une vitesse du rotor assez élevé. Par la suite, l’alternateur génère de l’électricité grâce à un système d’électro-magnétisme. Ce courant électrique est alternatif, il doit être transformé dans le transformateur, puis il rejoint le réseau électrique grâce aux câbles.

Comment fabriquer une eolienne ?

Le materiel

Pour fabriquer notre éolienne nous avons choisi de faire une méthode utilisant beaucoup de matériel récupéré. Il a aussi fallu commander quelques éléments notamment pour le circuit électrique.

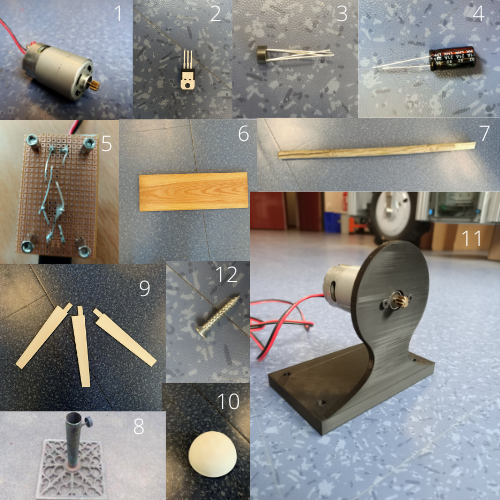
Liste de matériel

  1. Moteur continu
  2. Régulateur
  3. Redresseur de tension
  4. Condensateur
  5. Carte électronique
  6. Planche de bois
  7. Mat en bois
  8. Pied de parasol
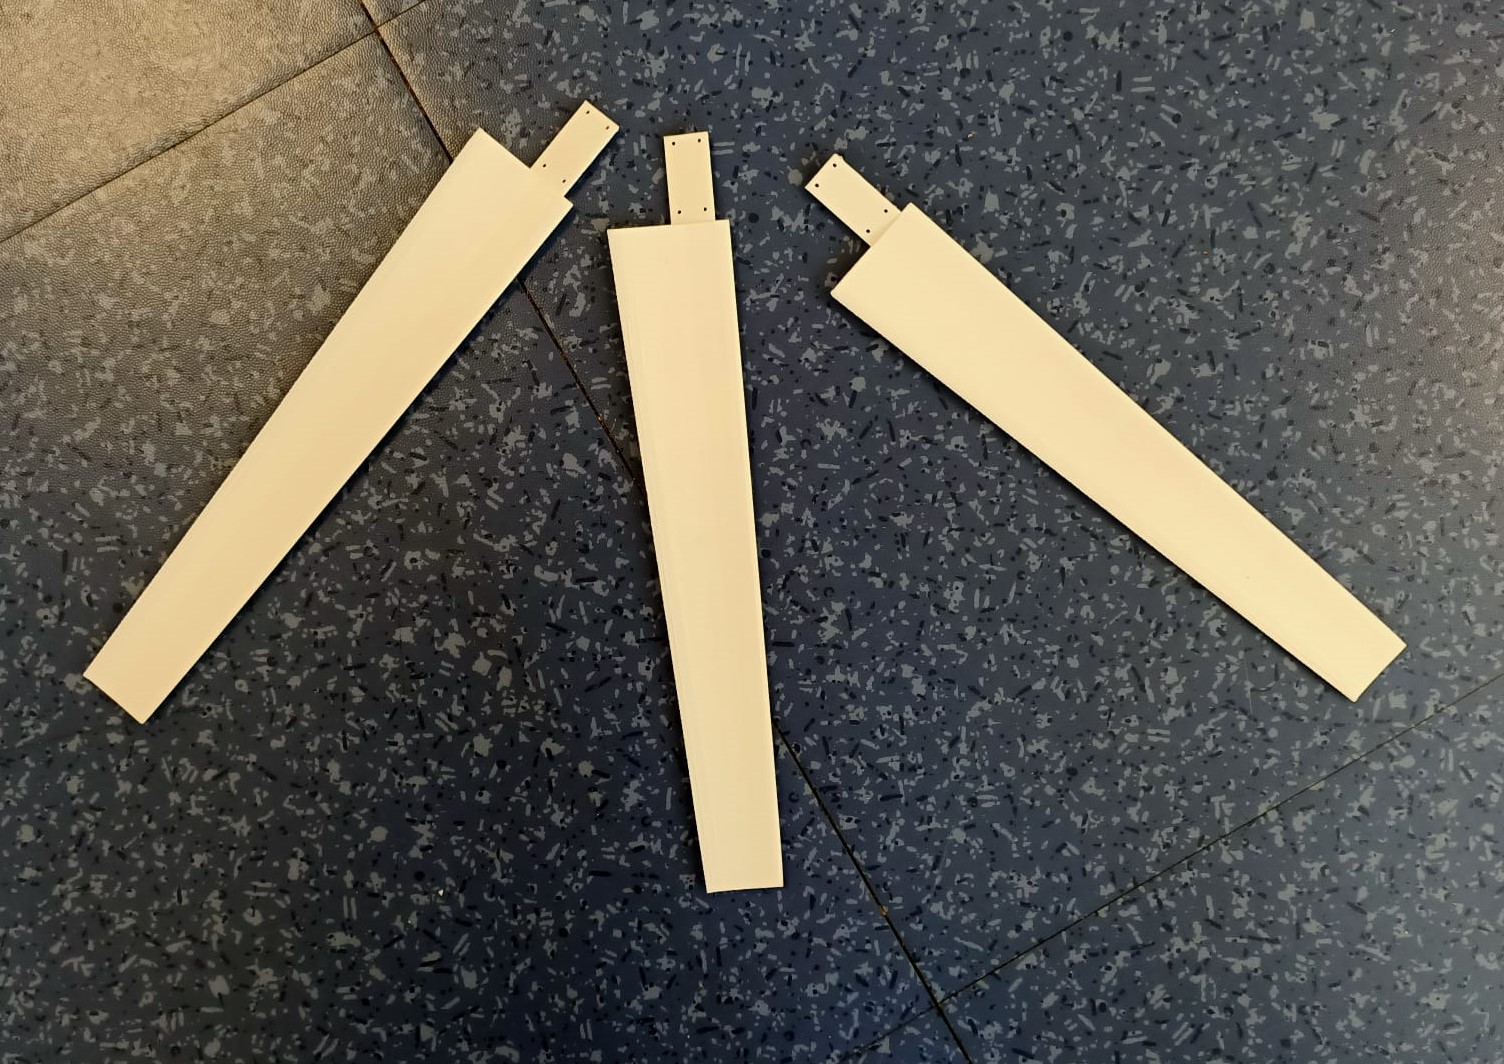
  9. 3 Pâles imprimées en 3D
  10. Moyeu imprimé en 3D
  11. Support moteur imprimé en 3D
  12. Vis
Figure 1 : illustration du matériel nécessaire

Etape 1 : Le circuit electrique

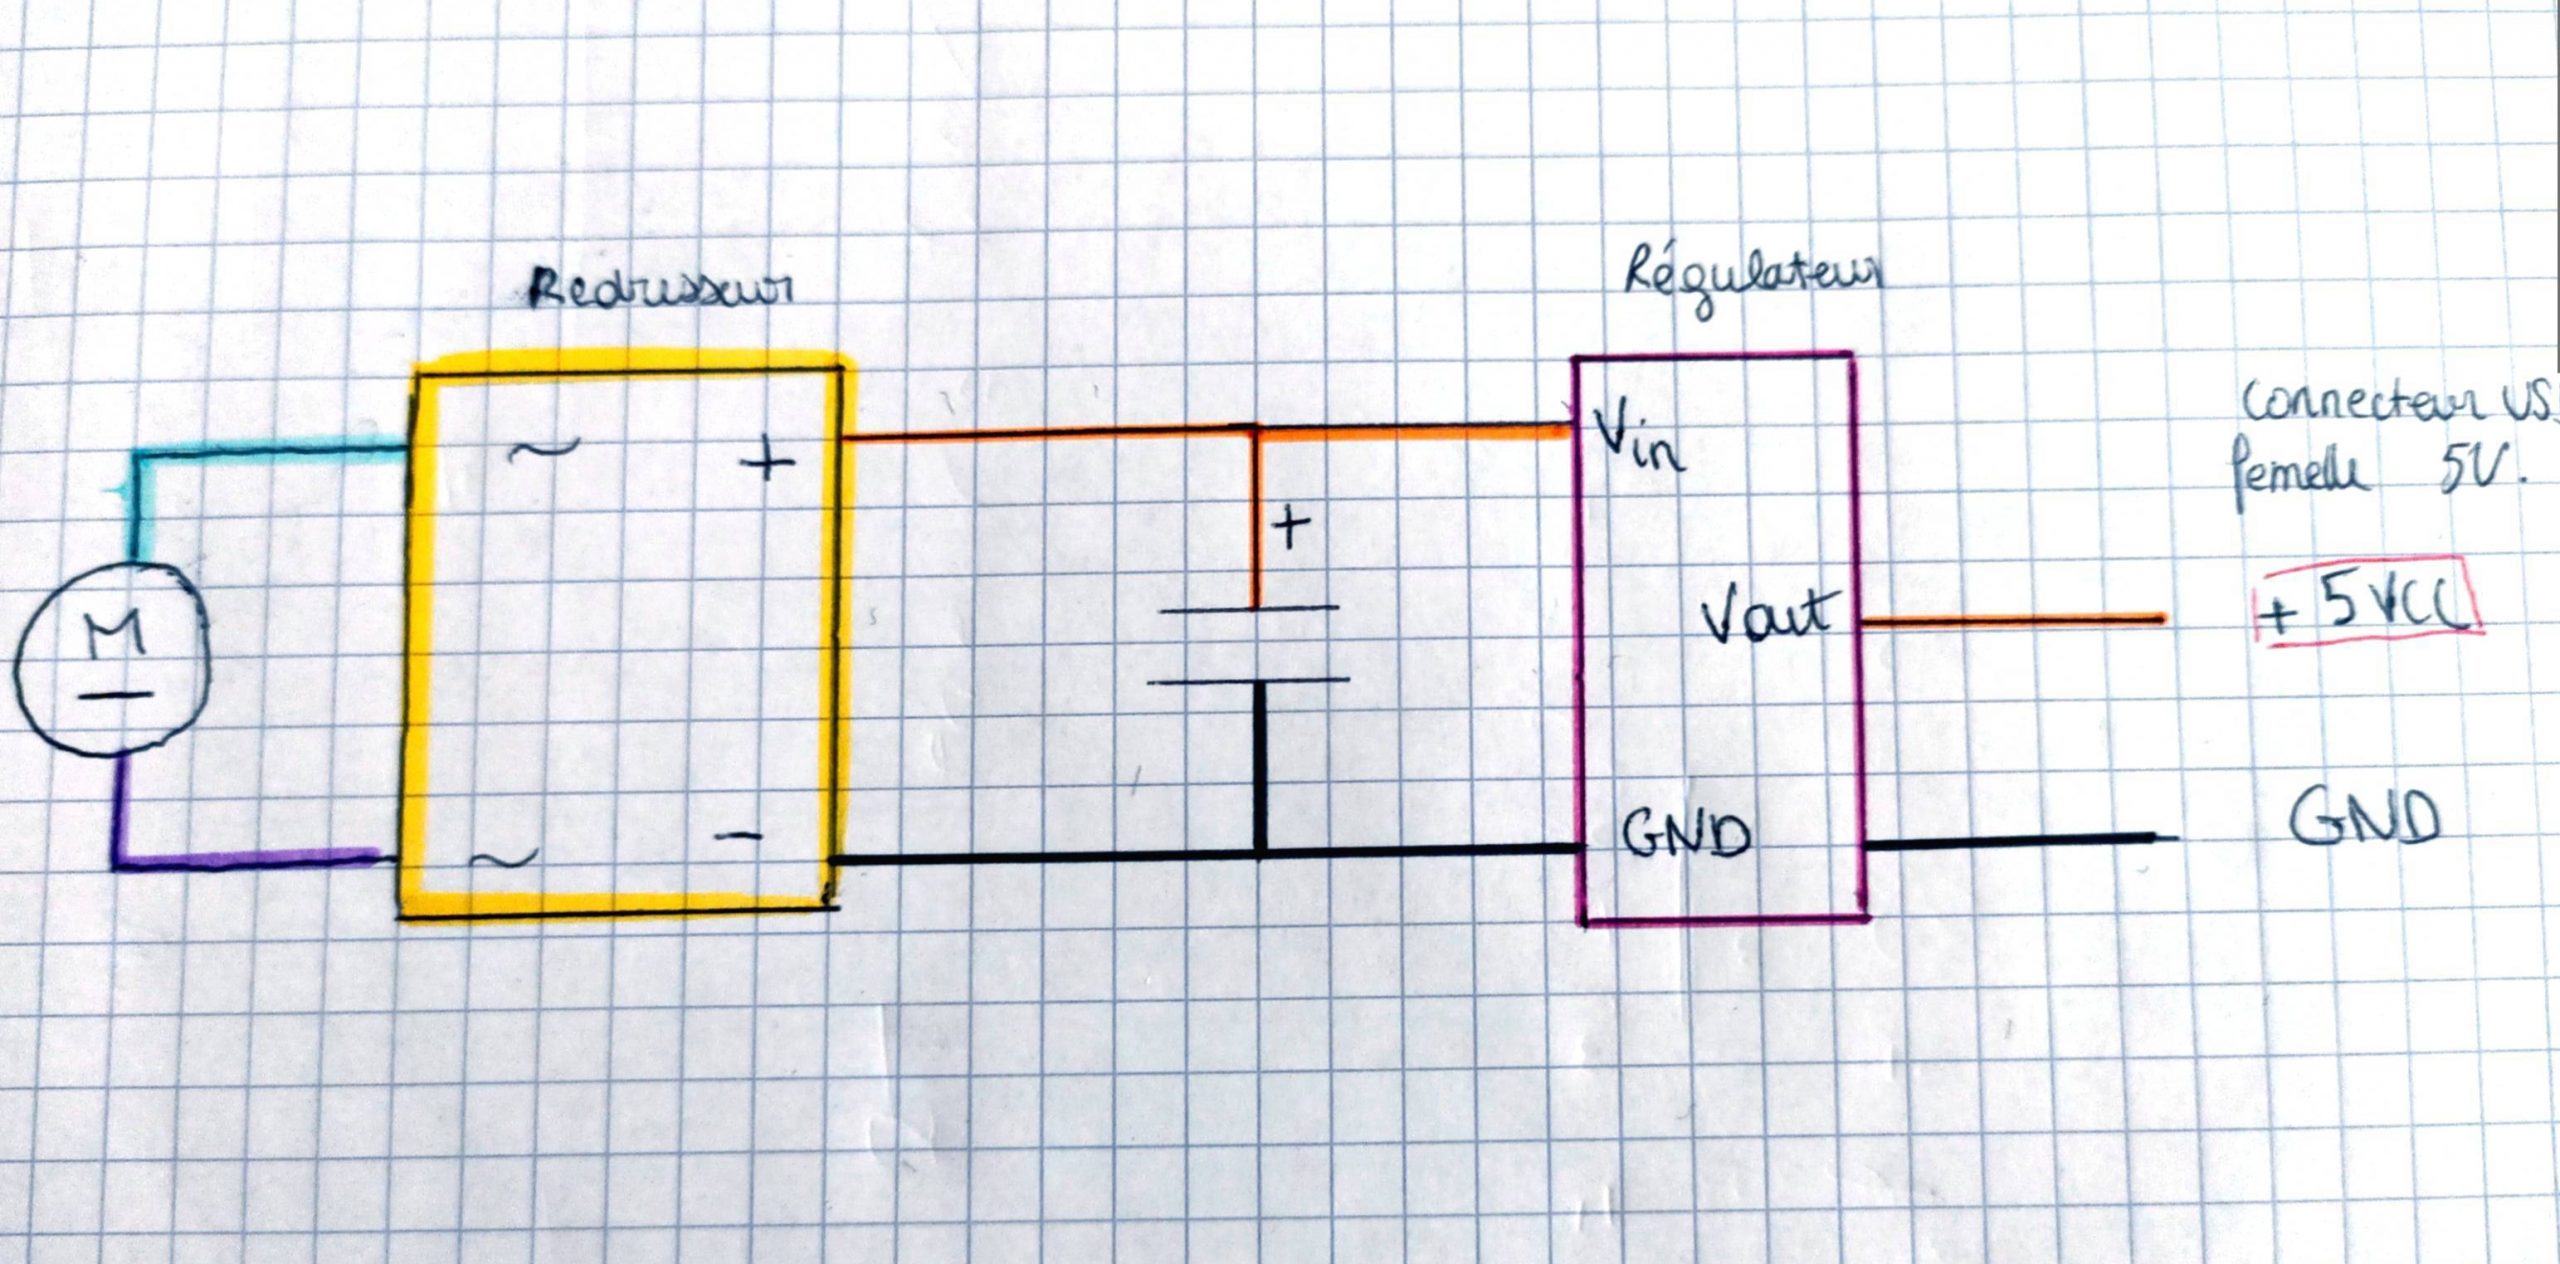
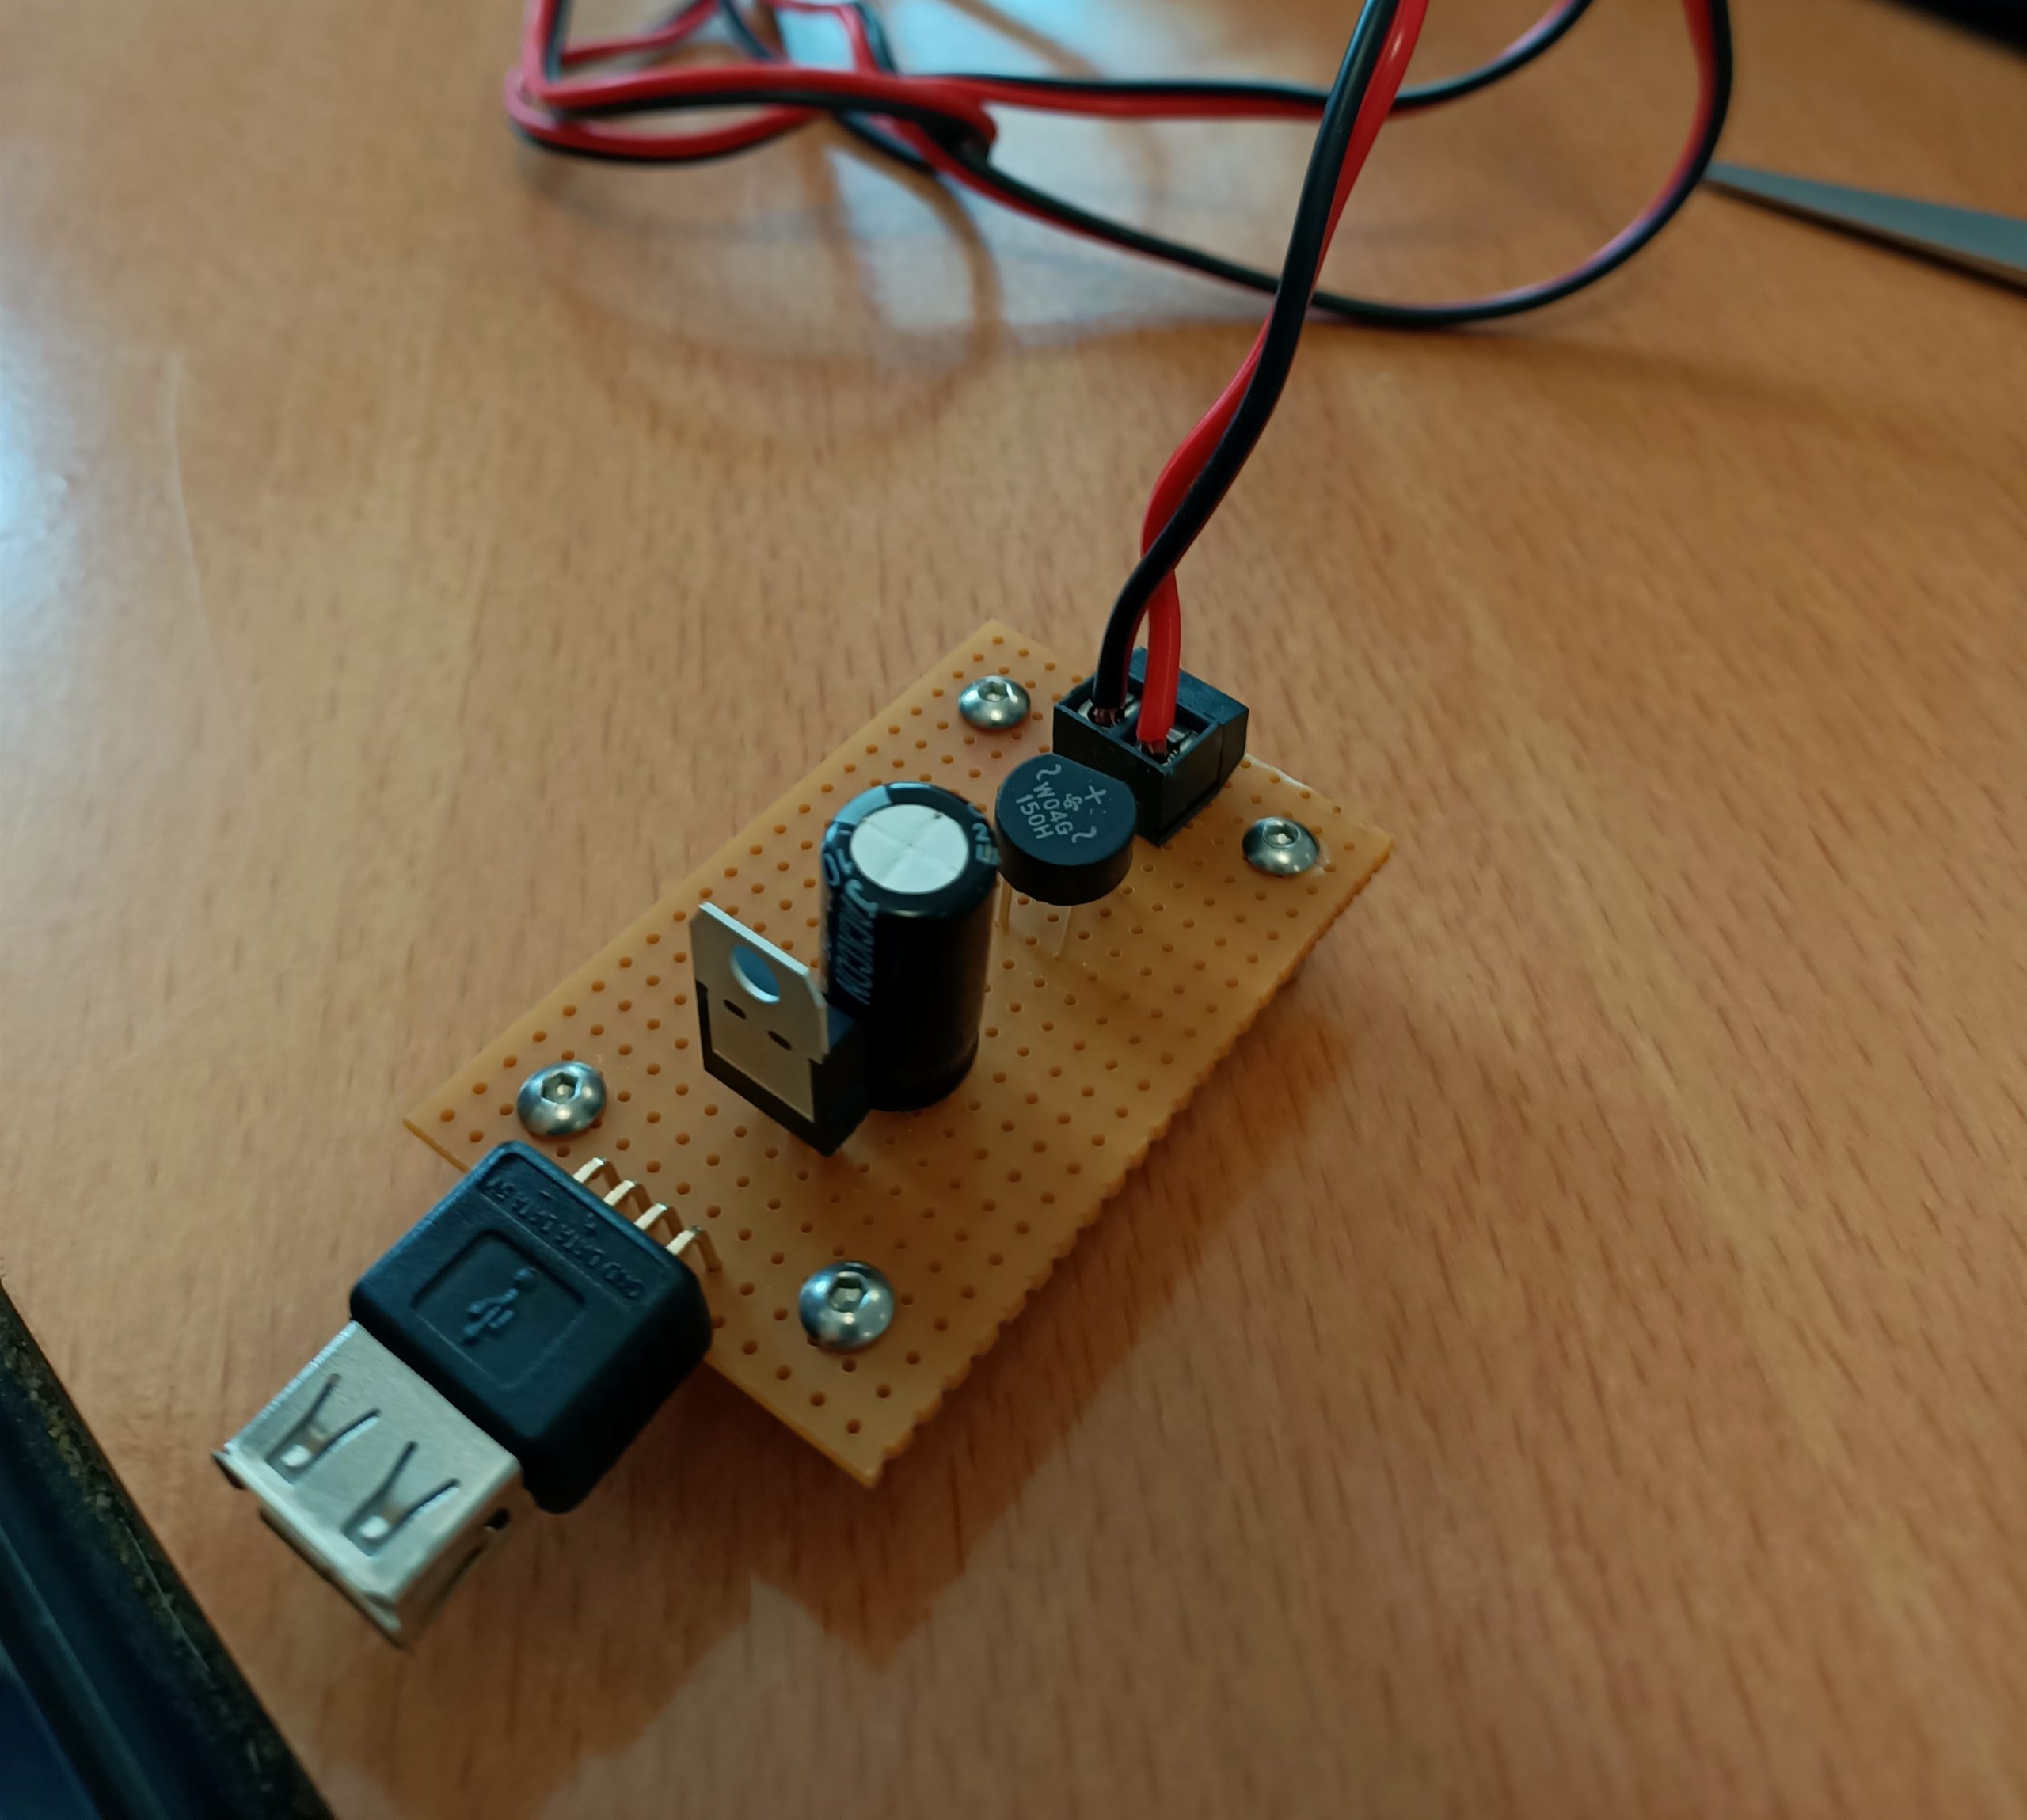
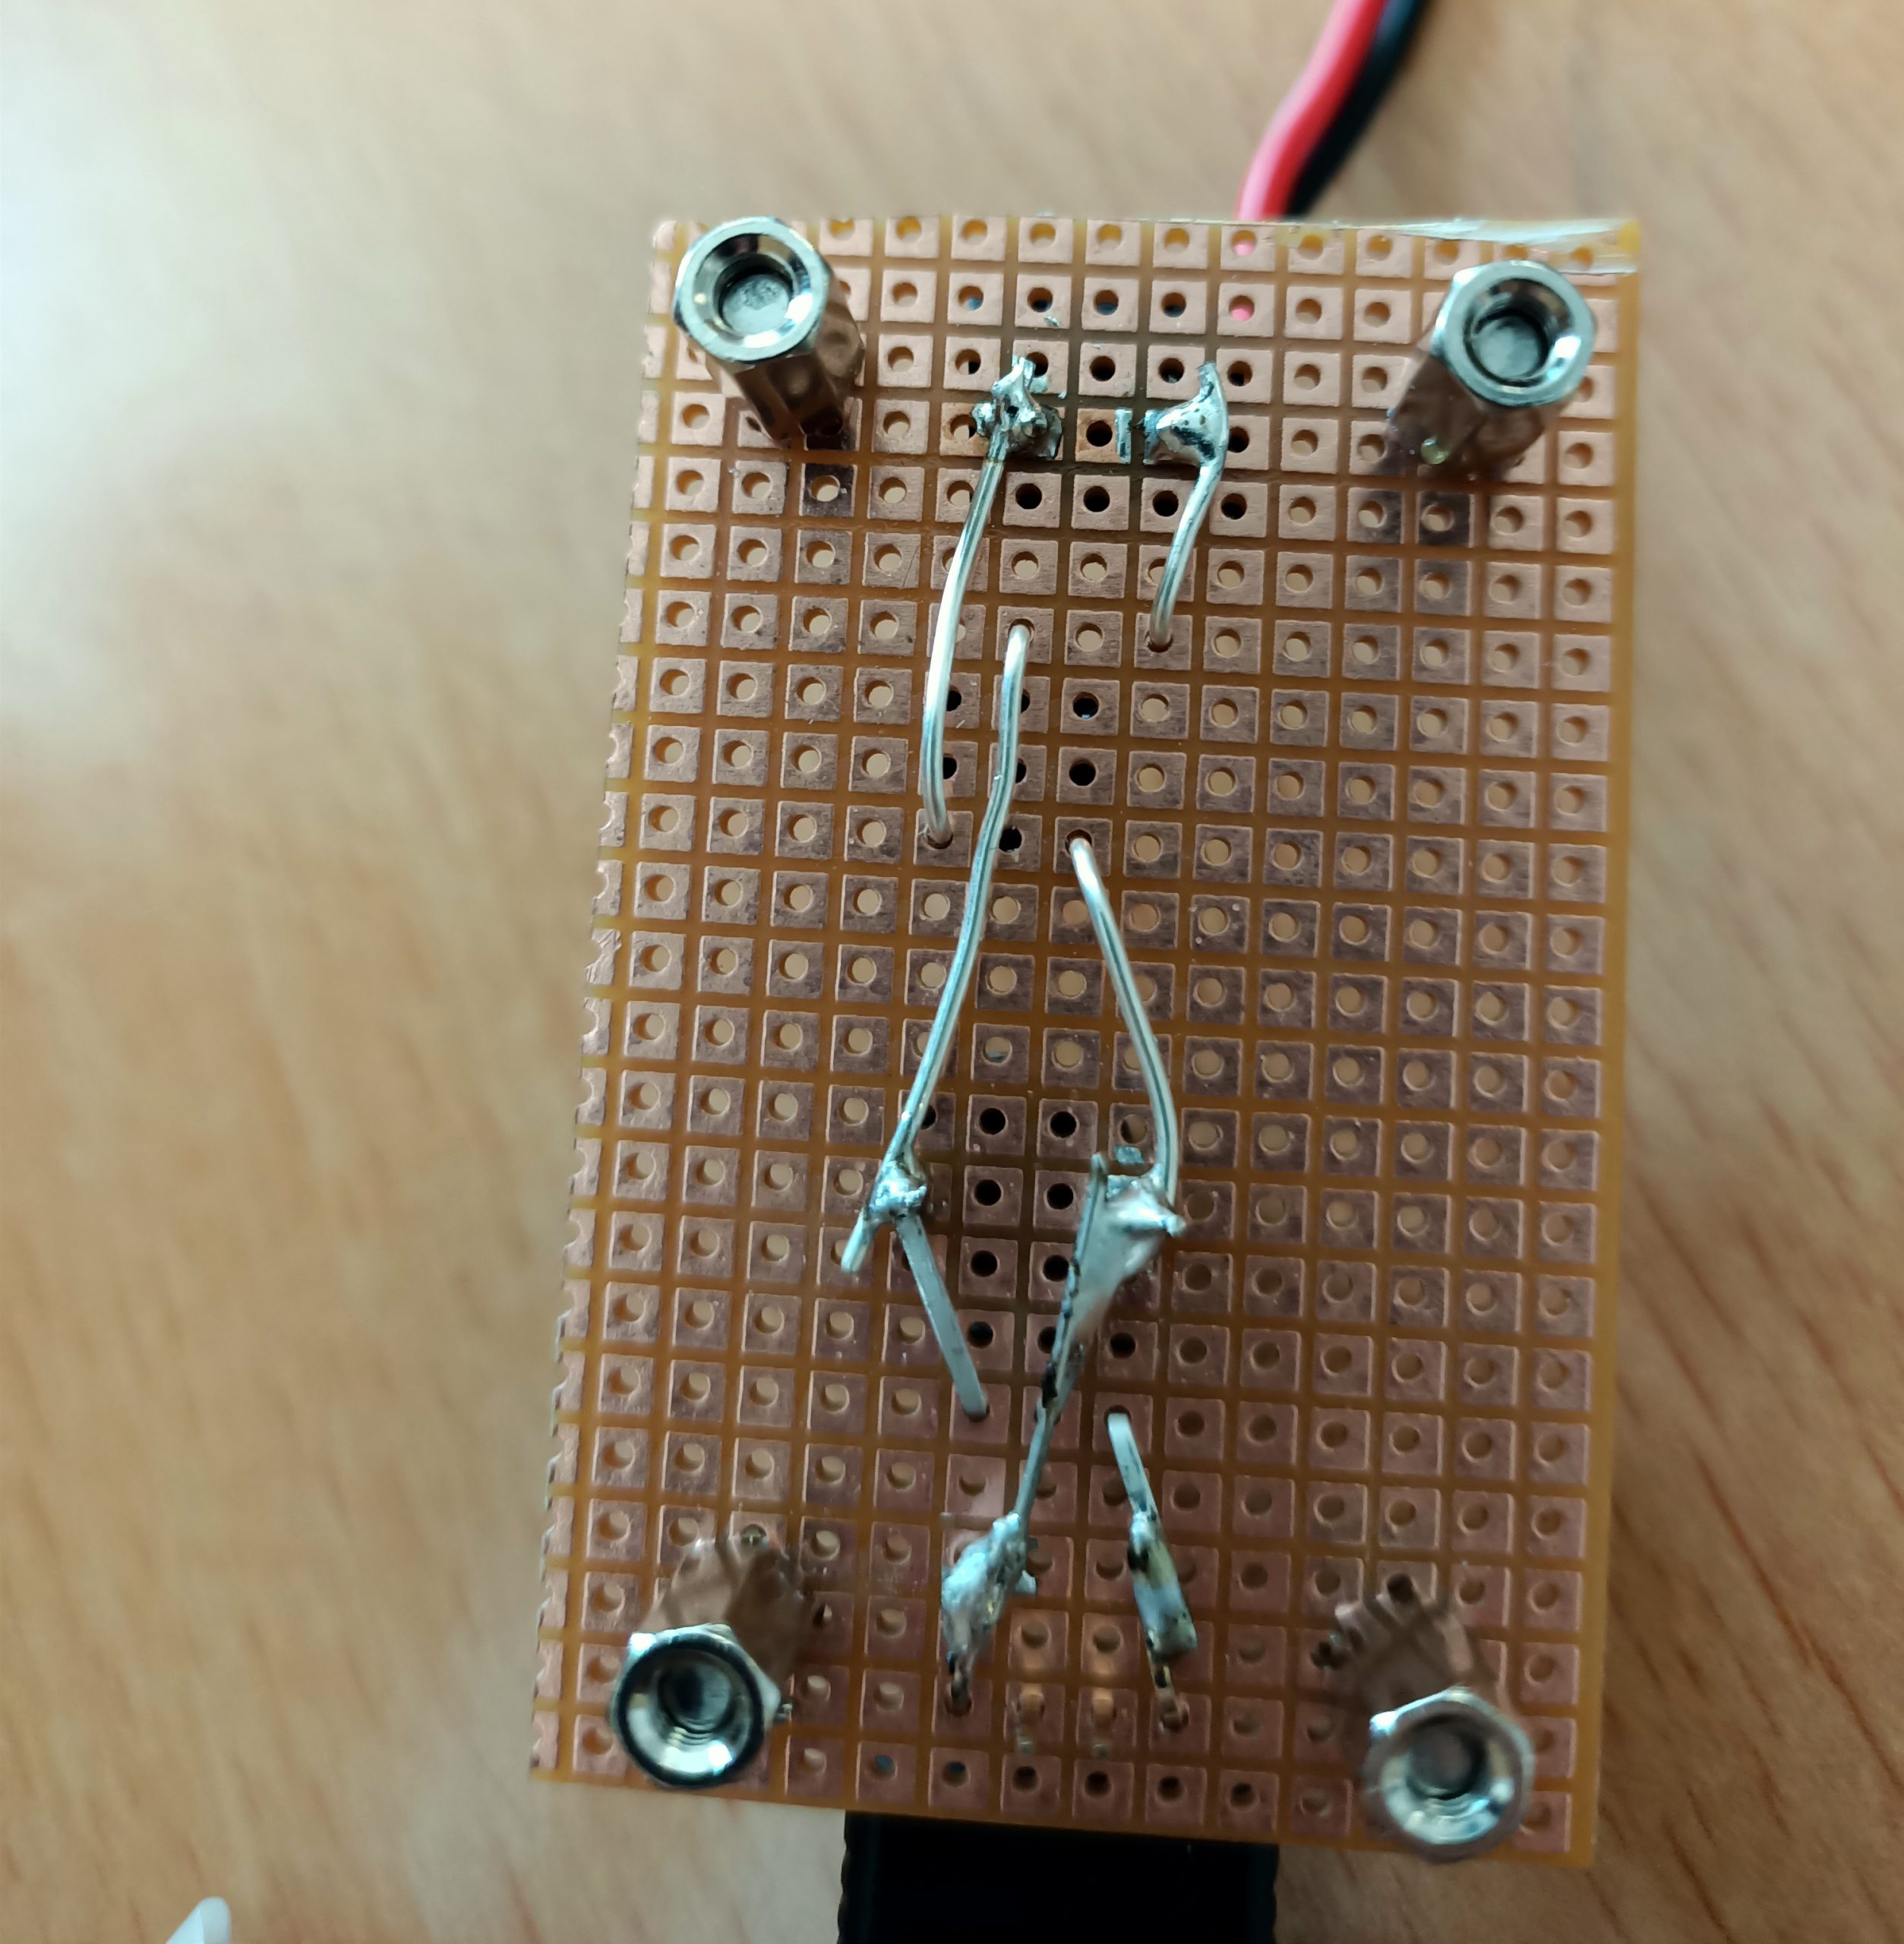
Nous avons commencé par réaliser le circuit électrique car ce sont les premiers matériaux que l’on a reçu. Nous avons utilisé une carte en métal pour poser tous nos composants, puis nous les avons brasés ensemble, en respectant attentivement le circuit suivant.

Figure 2 : Schéma du circuit électrique

Dans un premier temps nous avons intégré la sortie du moteur sur la carte. Puis nous avons positionné le pont de redressement et brasé les branches du moteur à celles de courant alternatif du redresseur.

Dans un second temps, nous avons brasé la branche + du redresseur avec la branche + du condensateur. Et nous faisons de même avec les branches -.

Puis nous brasons la branche + du condensateur à l’entrée du régulateur, et la branche – à la masse.

Finalement, nous relions la branche de sortie du régulateur au la VCC du connecteur USB femelle 5V. Et la masse du régulateur à la masse du connecteur.

Etape 2 : conception du support du circuit

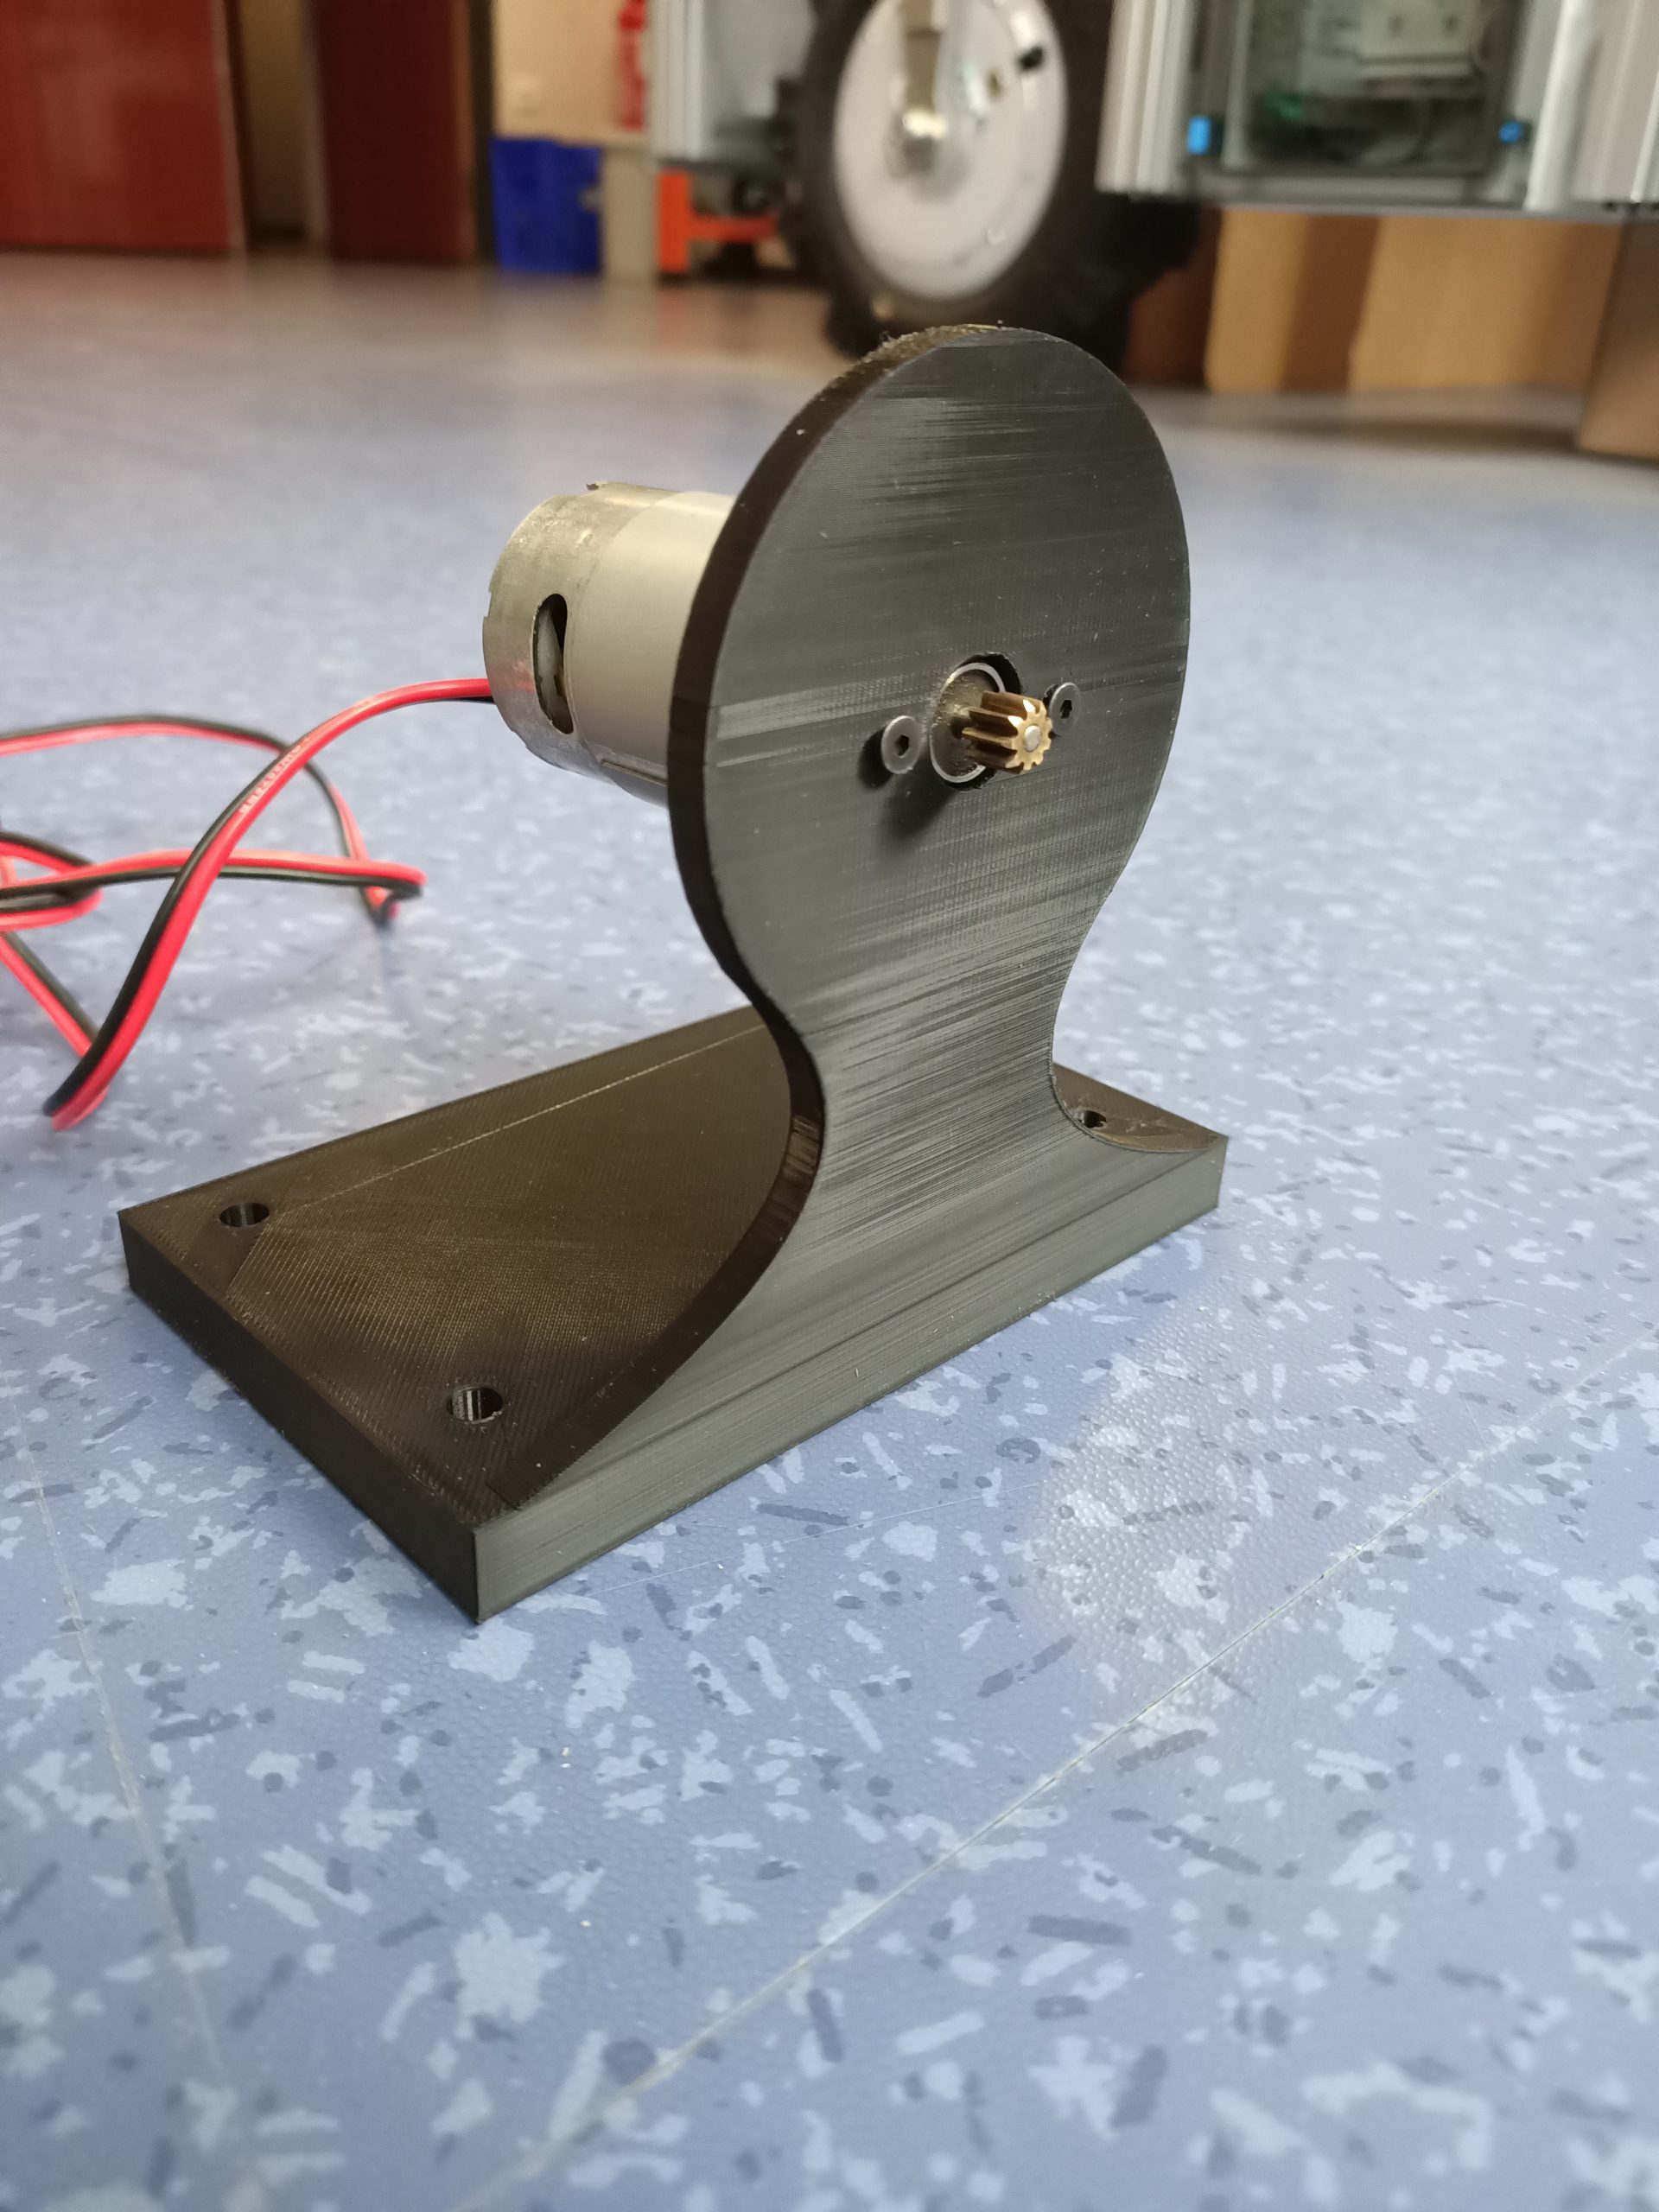
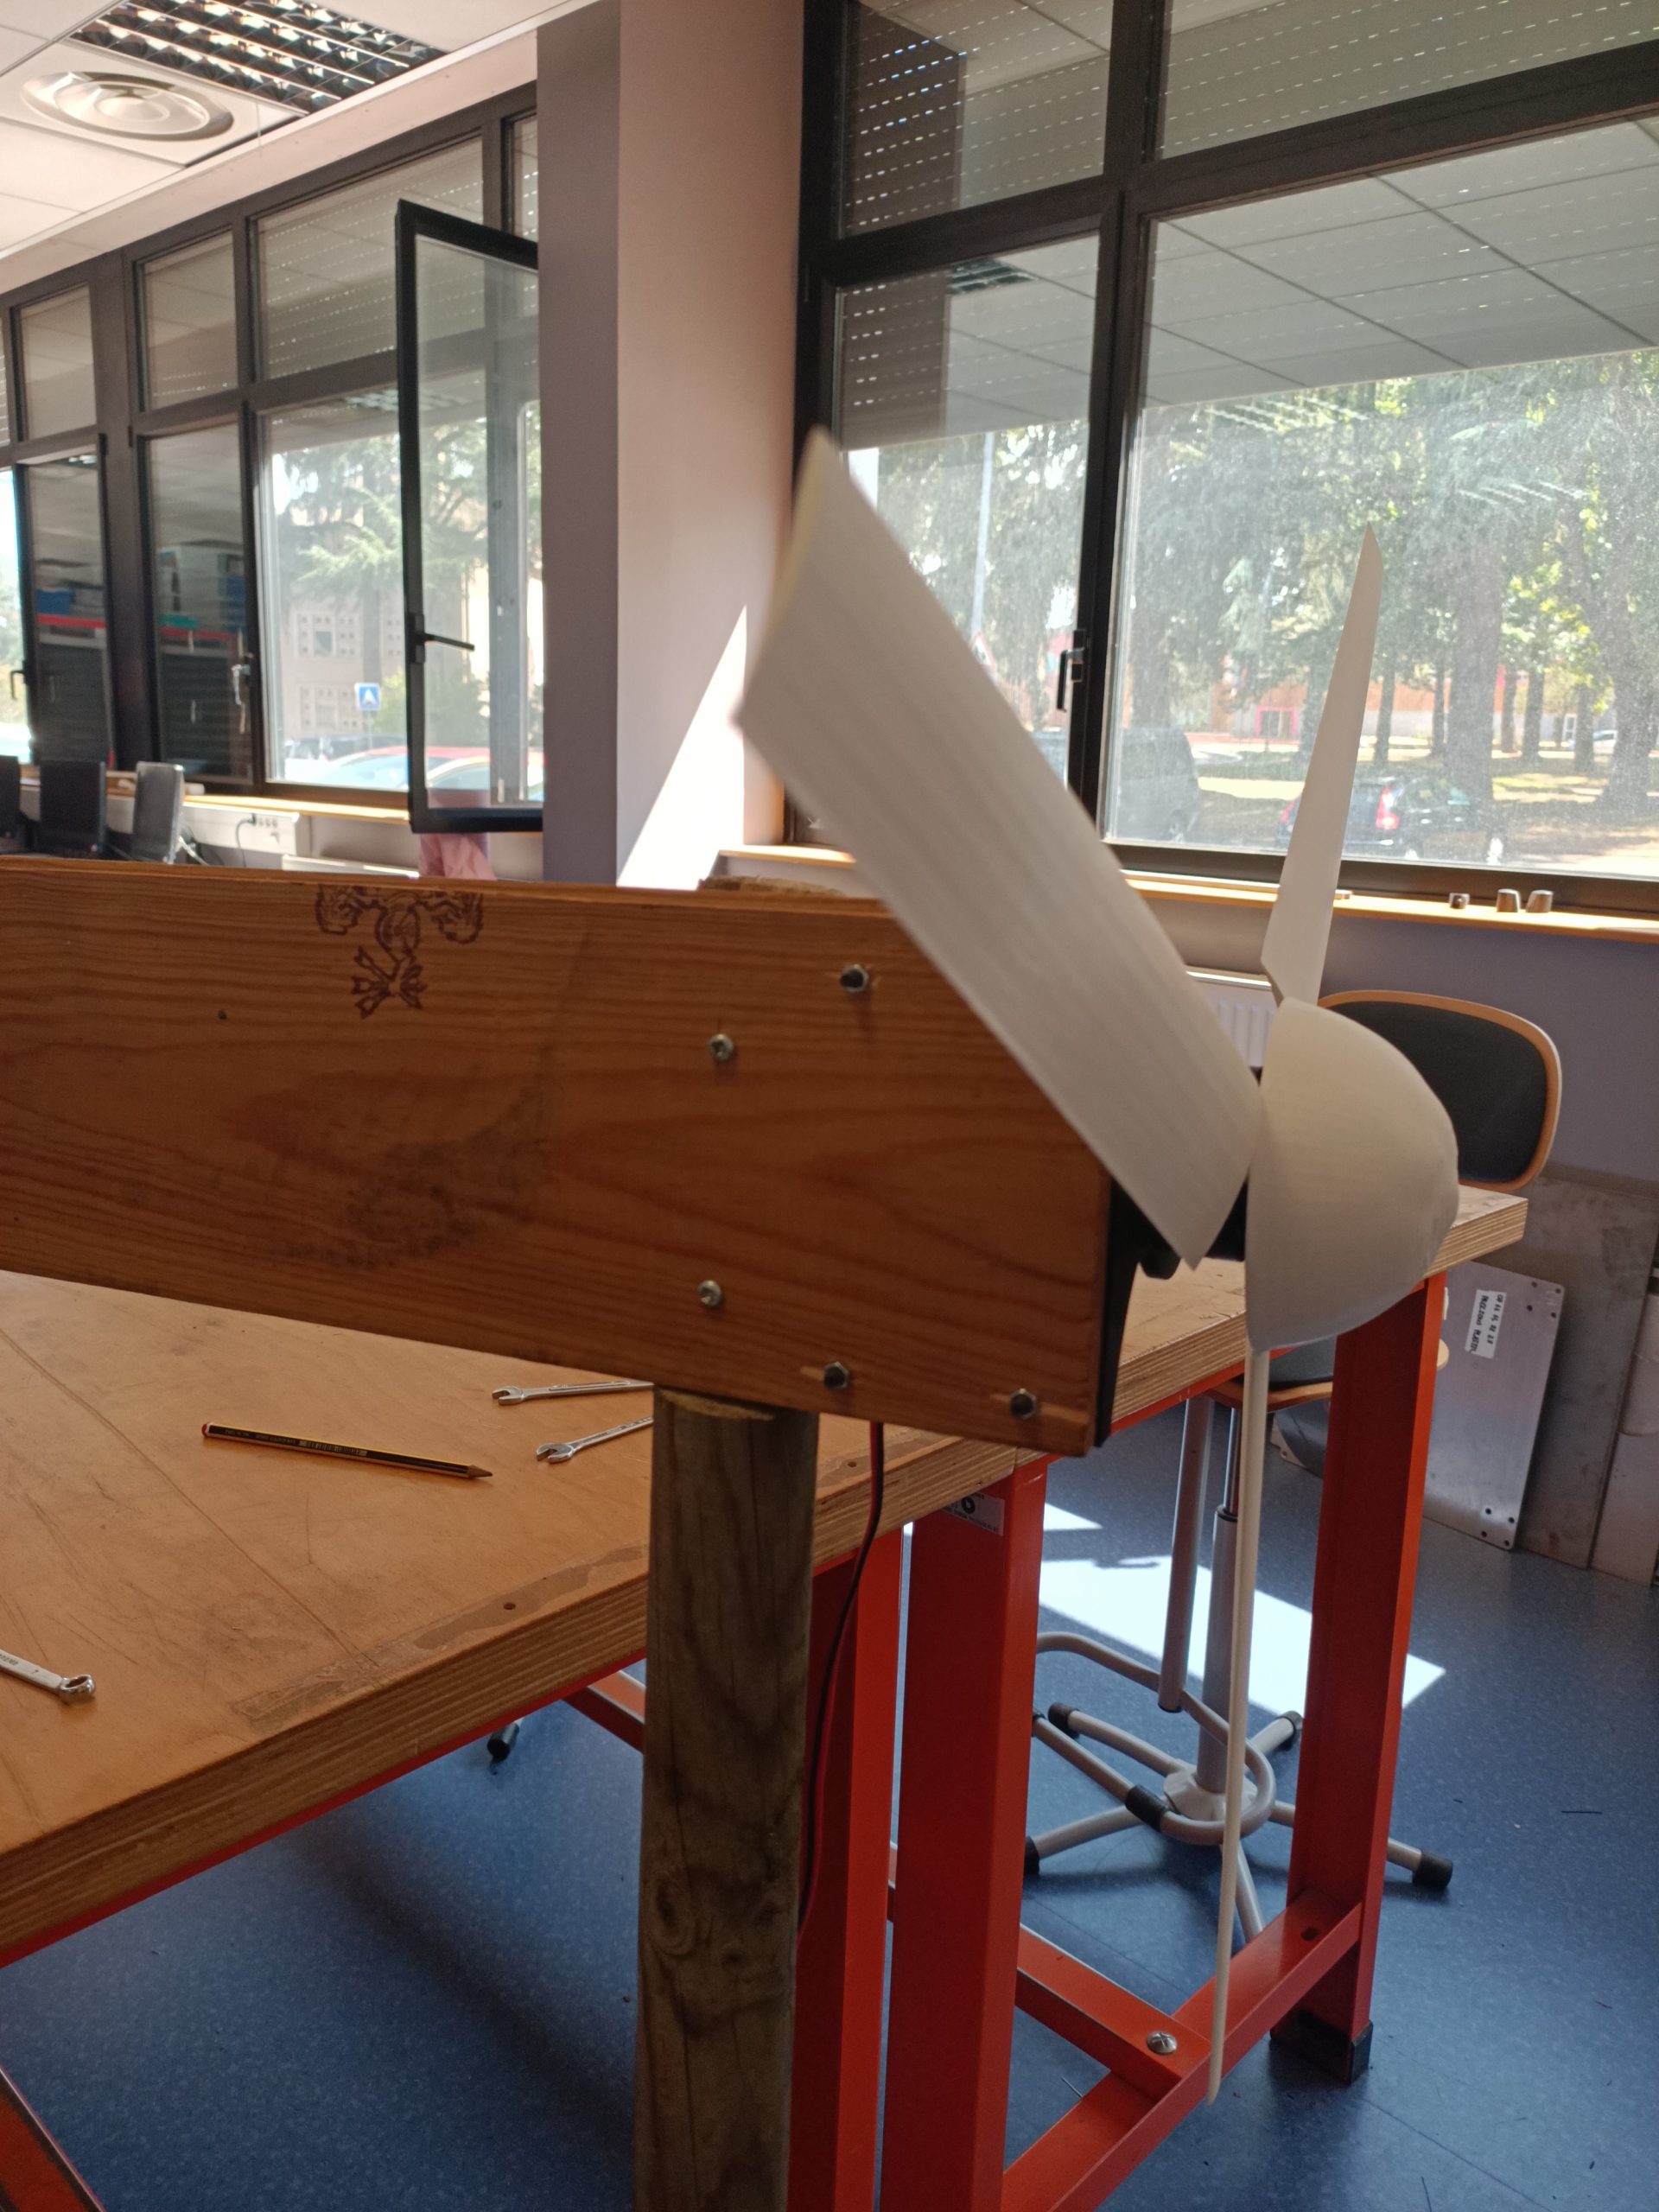
Pour assembler notre planche à notre rotor, nous choisissons de réaliser un support qui retiendra le moteur et le fixera à la planche. Cette planche est elle-même fixée au mât. L’arbre du moteur sera lui lié au moyeu.

Pour ce faire, nous utilisons SOLIDWORKS afin de créer un support ressemblant à l’image ci-contre.

Le support dépend de la taille de notre planche, de la taille du moteur et de la longueur de l’arbre. Nous avons aussi extrudé des cercles du diamètre de nos vis à bois pour faciliter la fixation à la planche. Et le tour est joué.

etape 3 : conception des pâles et du moyeu

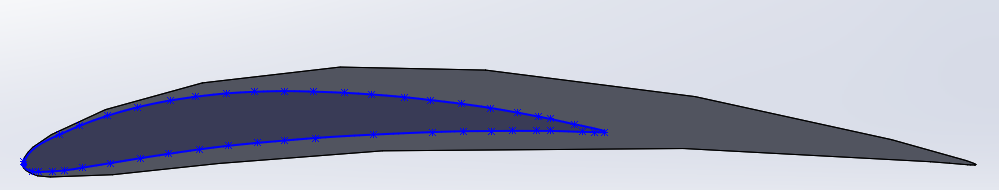
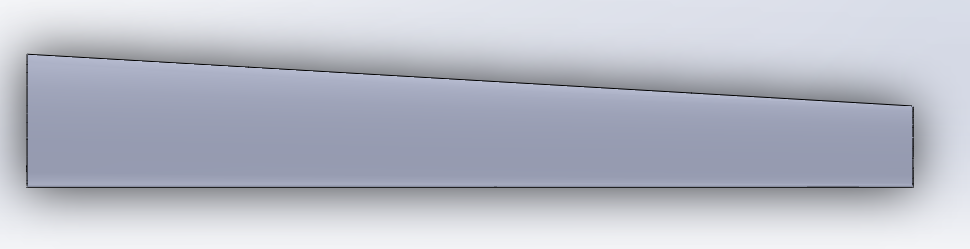
Pour faire le rotor, c’est à dire les pâles et le moyeu, nous avons utiliser l’imprimante 3D. Or il a fallu d’abord faire la conception grâce à SOLIDWORKS. Nous avons cherché le profil de pâle le plus optimal : le profil NACA 6409. Et nous l’avons reproduis dans le logiciel de conception. Puis avec on balaye cette figure pour avoir une pâle plus fine à son extrémité et on la lisse.

Ensuite il nous fallait en imprimer 3 : nombre de pâles idéal qui observe le meilleur rendement et qui évite d’avoir trop de perturbations entre les pâles.

Figure 6 : Image des trois pâles imprimées

Etape 4 : Decoupe du bois

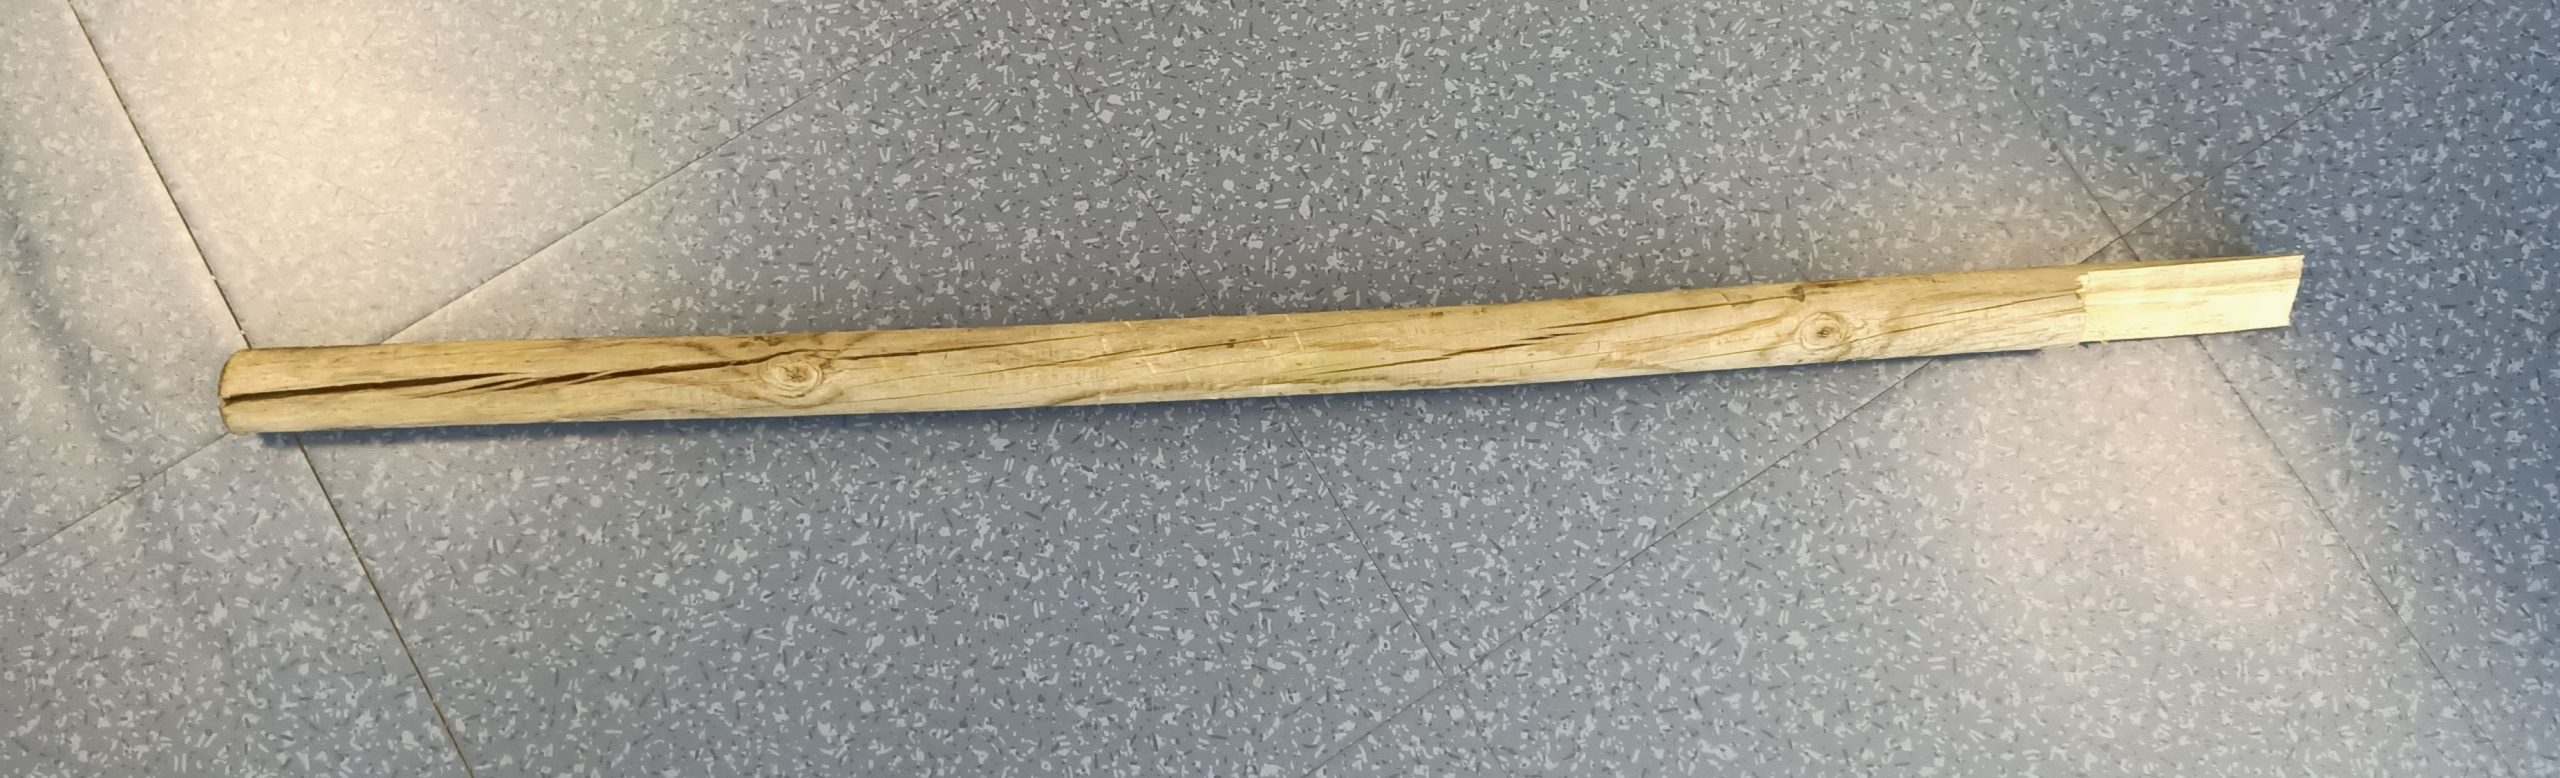
La découpe du bois fut plutôt simple. Il nous fallait une surface plane pour assembler notre mât et la planche. Alors on a découpé notre mât par la moitié sur une longueur de 14 cm, ce qui correspond à la largeur de la planche. C’est cette planche qui permettra de guider l’éolienne et de l’orienter face au vent.

Figure 7 : Image du mât découpé

Etape 5 : assemblage

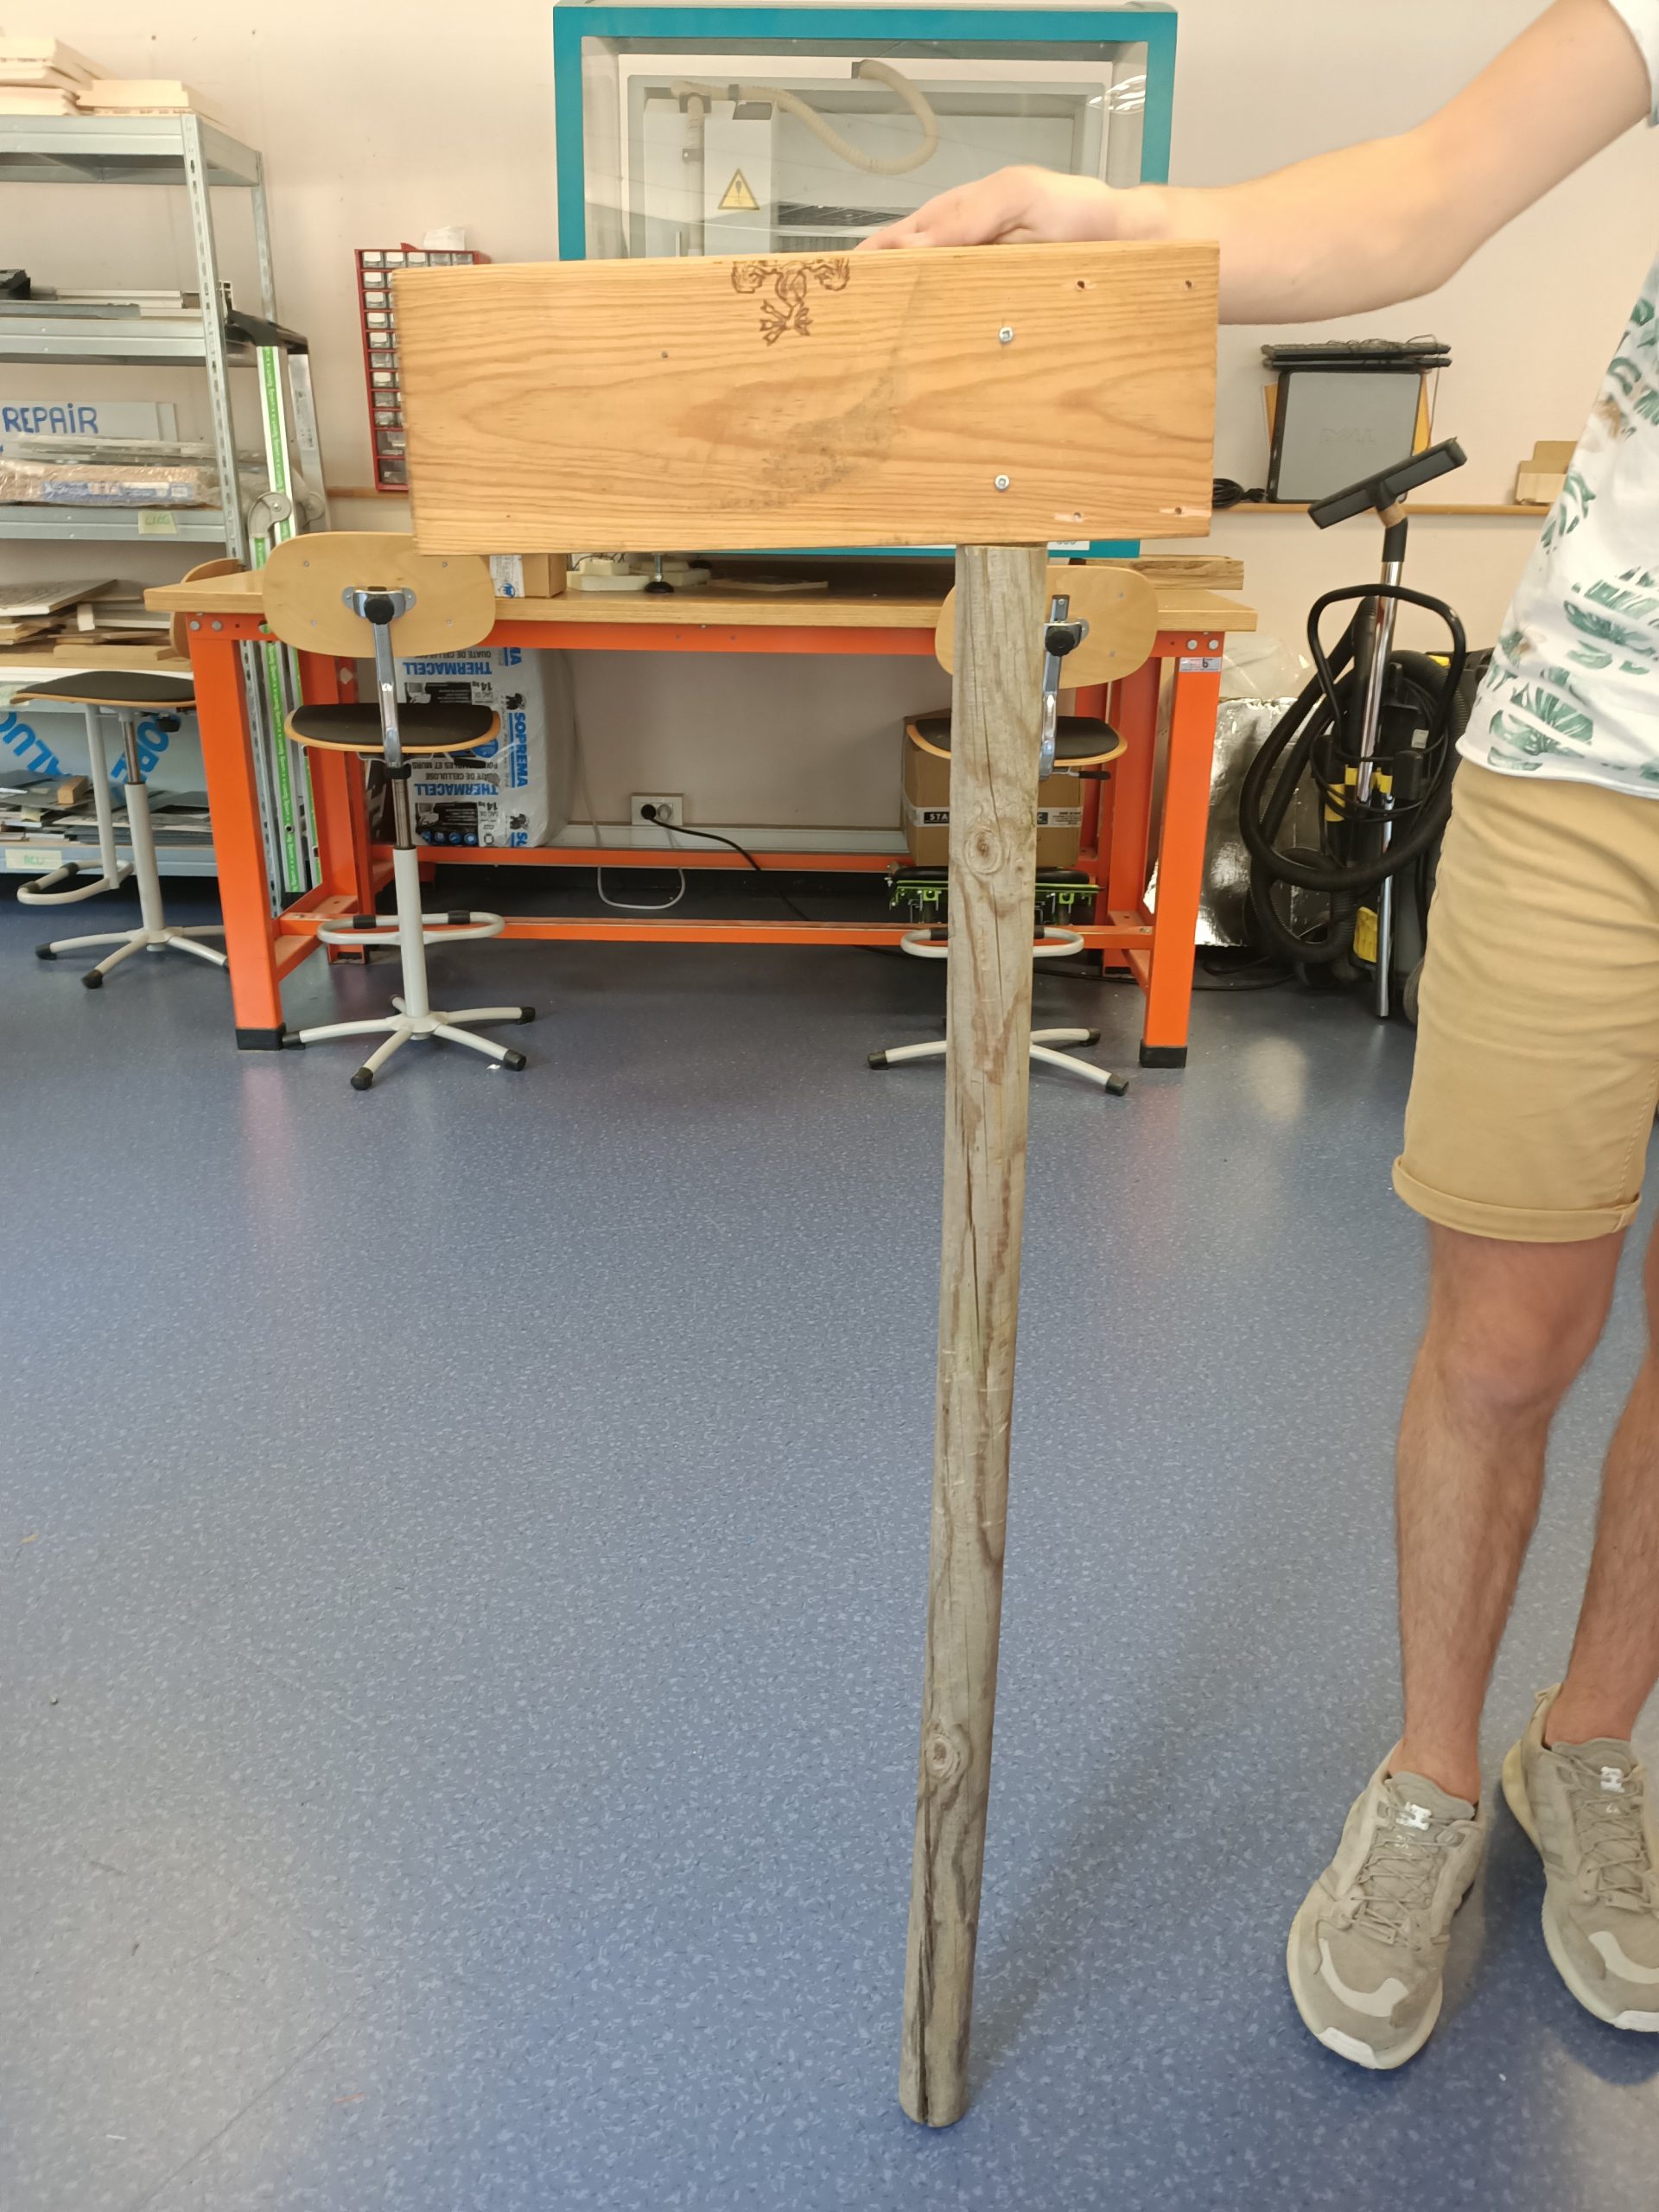
L’assemblage se fait lui même en plusieurs étapes : il faut mesurer et percer le bois, visser la planche au mat, visser le support à la planche et lier le rotor au moteur.

Ainsi nous avons d’abord percé la planche puis nous l’avons vissée au mât.

Figure 8 : La planche vissée au mât

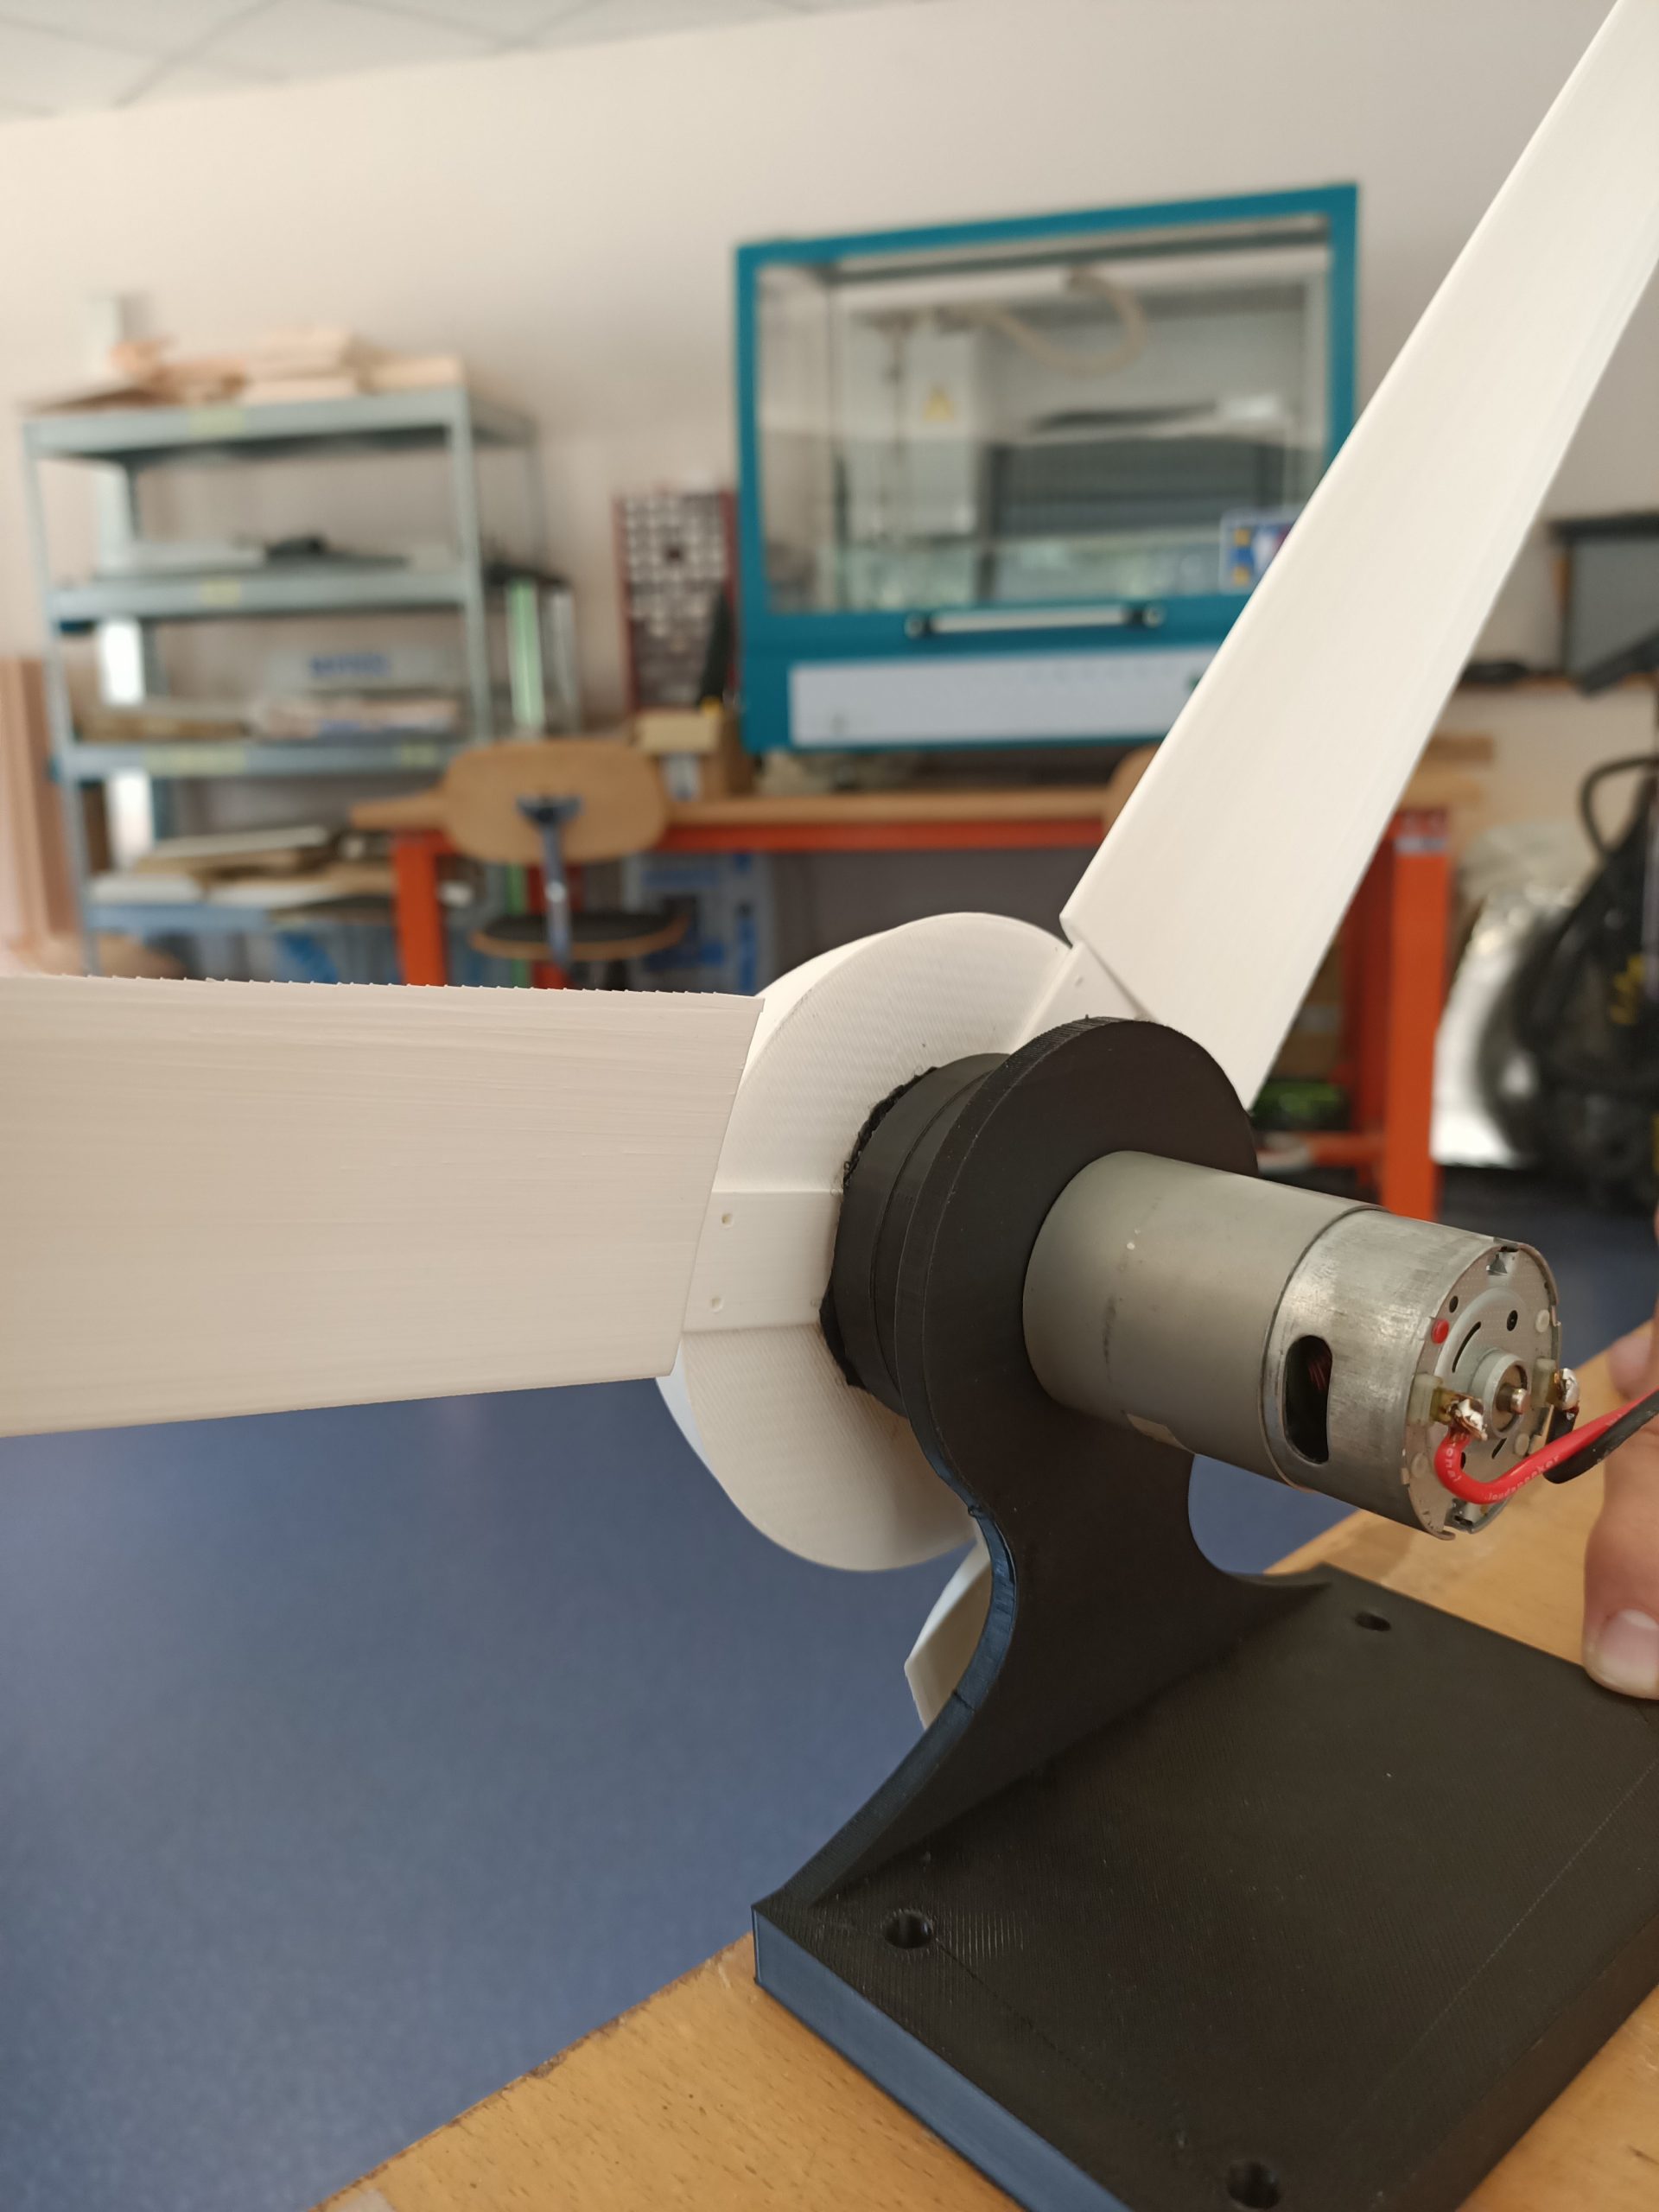
Puis nous avons lié les pâles au moyeu avec de la colle forte. Et de la même manière nous avons fixé le moyeu à l’arbre. Afin que ce dernier soit entraîné par la rotation des pâles.

Figure 9 : Le rotor fixé à l’alternateur

Enfin nous avons vissé le support à la planche, à l’aide de 4 vis et de 4 écrous.

Conclusion

Pour conclure, cette éolienne low-tech est plutôt rapide à faire, elle n’utilise pas beaucoup de matériaux neufs mais a un système électrique insuffisant pour charger un téléphone. A notre plus grand regret.

Figure 11 : Vidéo de l’éolienne en rotation

Sean GALLAGHER, Maxime HERBRETEAU, Léane NEVEU

Le panneau solaire en origami

Panneau solaire en origami

Bonjour à toi et bienvenue sur ce blog !

Nous sommes trois étudiantes en 2e année en cycle préparatoire à Polytech Angers.

Pichon Eléonore
Thiriot Emie
Pottier Inès

Il y a quelques mois, nous avons commencé à travailler sur un projet et nous l’avons maintenant terminé !

Nous avions plusieurs choix de projet et nous avons choisi celui portant sur les panneaux solaires en origami. Ce projet nous a particulièrement inspiré par son côté énergie renouvelable et écologique des panneaux solaires mais aussi par l’originalité et l’esthétisme de l’origami.

Quelle est l’origine de ce projet ?

Notre projet est inspiré d’un prototype réalisé par la Nasa permettant d’envoyer facilement un engin de taille raisonnable dans l’espace qui par la suite va se déplier en un très grand panneau solaire.

En effet, la Nasa s’est inspirée de la méthode de l’origami. Celle-ci permet d’optimiser la taille du panneau solaire et ainsi diminuer les coûts de l’envoi dans l’espace.

Quel est le but ?

Notre objectif est donc de réaliser un panneau solaire pouvant se replier sur lui-même grâce à une méthode d’origami et pouvant se déplier complètement sur un support inclinable afin de capter un maximum l’énergie solaire. Pour ce faire,

plusieurs objectifs se sont succédés :

La réflexion. . .

Tout d’abord nous avons fait de nombreuses recherches afin de comprendre le projet réalisé par la Nasa et de trouver nos propres idées pour concevoir notre projet. 

  • le pliage en origami

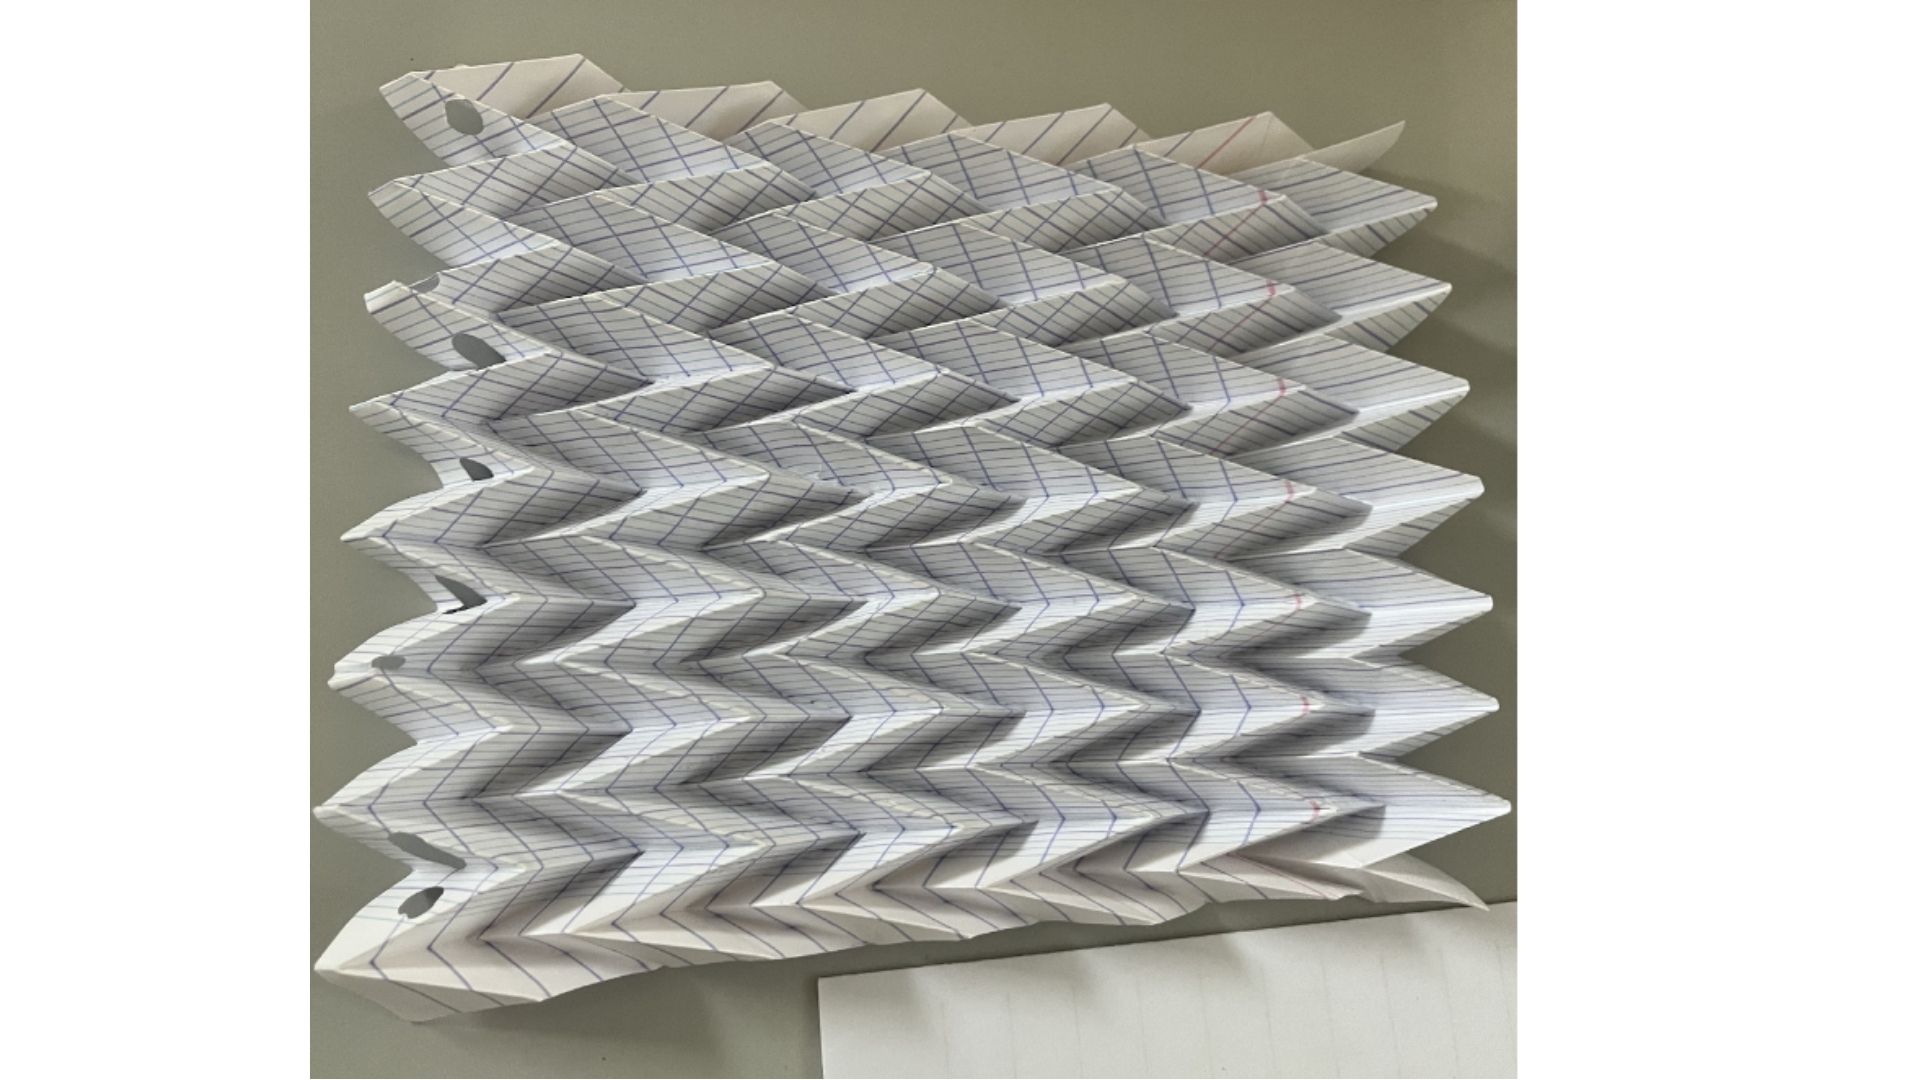
Nous avons essayé de réaliser le pliage du prototype de la Nasa mais sans grand succès. Nous avons ensuite cherché et testé d’autres pliages jusqu’à en trouver un qui nous plaisait particulièrement : le pliage Herringbone.

Pliage Herringbone

Ce pliage était esthétique sans être trop complexe à réaliser. Plus tard dans la réflexion, nous avons compris que ce pliage ne permettrait pas la pose des panneaux solaires. C’est pourquoi nous avons choisi un pliage plus simple et plus connu : le pliage en éventail.

  • la forme du support

Nous voulions un support qui tienne debout, qui puisse se replier jusqu’à être pris en main et qui permette au panneau solaire de s’incliner.

Une fois nos objectifs établis, nous avons chacune pensé à un support différent. Nous les avons ensuite mis en commun pour les comparer et repérer les avantages et les inconvénients de chacun de nos supports. Par la suite nous en avons créé un ensemble en associant nos idées. 

  • mouvement du support et CAO

La forme du support a aussi été choisie en réfléchissant à la manière dont il pouvait se replier. Ainsi grâce à la CAO nous avons pu visualiser nos différentes idées et nous rendre compte que certaines ne fonctionnaient pas du tout. 

  • choix des matériaux

En ce qui concerne les matériaux nous avions des choix à faire.

Pour le support : 

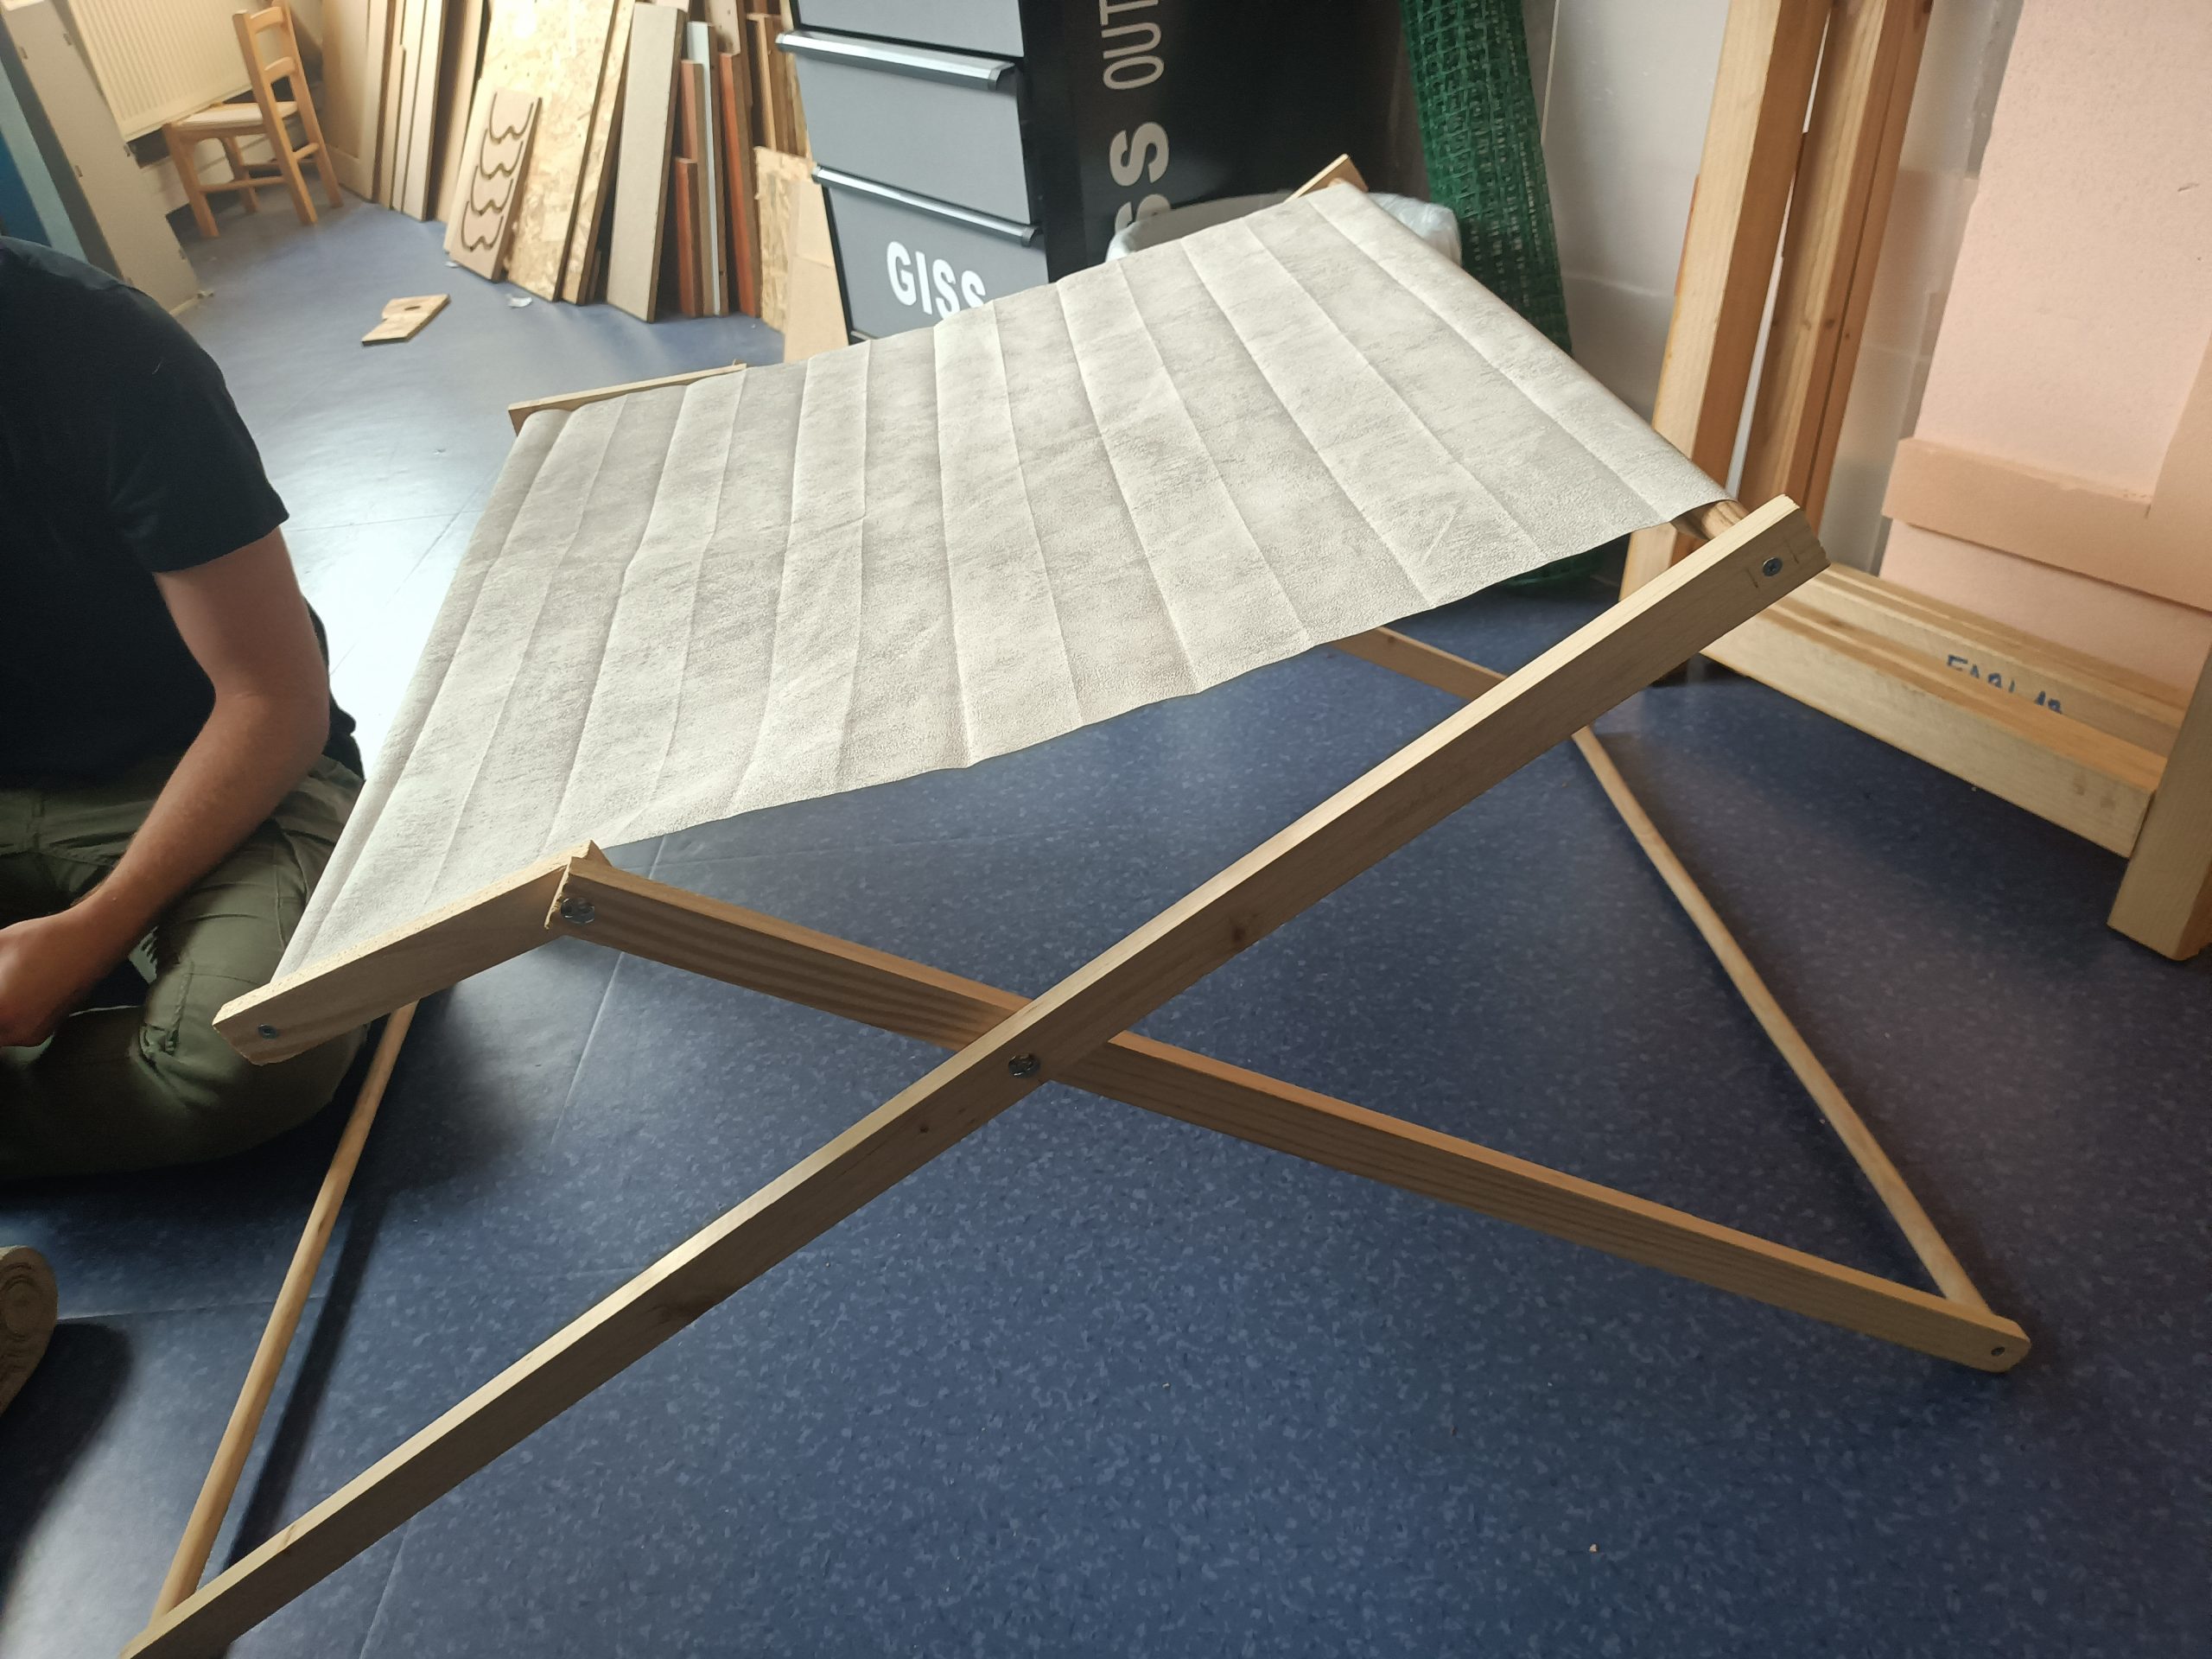
Au début nous pensions utiliser l’imprimante 3D et donc le réaliser en plastique. Finalement la taille que nous avons choisie ne permettait pas de le réaliser de cette manière. Nous avons donc réfléchi à d’autres matériaux qui pouvaient correspondre à nos attentes, c’est-à-dire un matériau assez résistant pour que notre support soit solide mais pas trop lourd pour qu’il puisse être transportable lorsqu’il est plié. Nous avons finalement retenu le bois qui est plutôt solide, assez léger, écologique et esthétique. Afin d’assembler les différentes parties du support, nous avons choisi des vis et des écrous.

Pour le panneau solaire

Nous devions trouver un panneau solaire flexible afin de pouvoir le plier en origami. Après des recherches nous avons trouvé un film photovoltaïque. Cependant nos demandes auprès du fournisseur n’ont pas abouties et puis nous n’étions pas certaines que ce film pourrait complètement se plier. Nous avons donc décidé de représenter notre panneau solaire par un pliage en papier peint fixé sur le support avec de la colle des deux côtés.

Quelle idée avons-nous retenu ?

Finalement après toutes ces recherches et toutes ces réflexions, notre projet s’est un peu plus concrétisé.

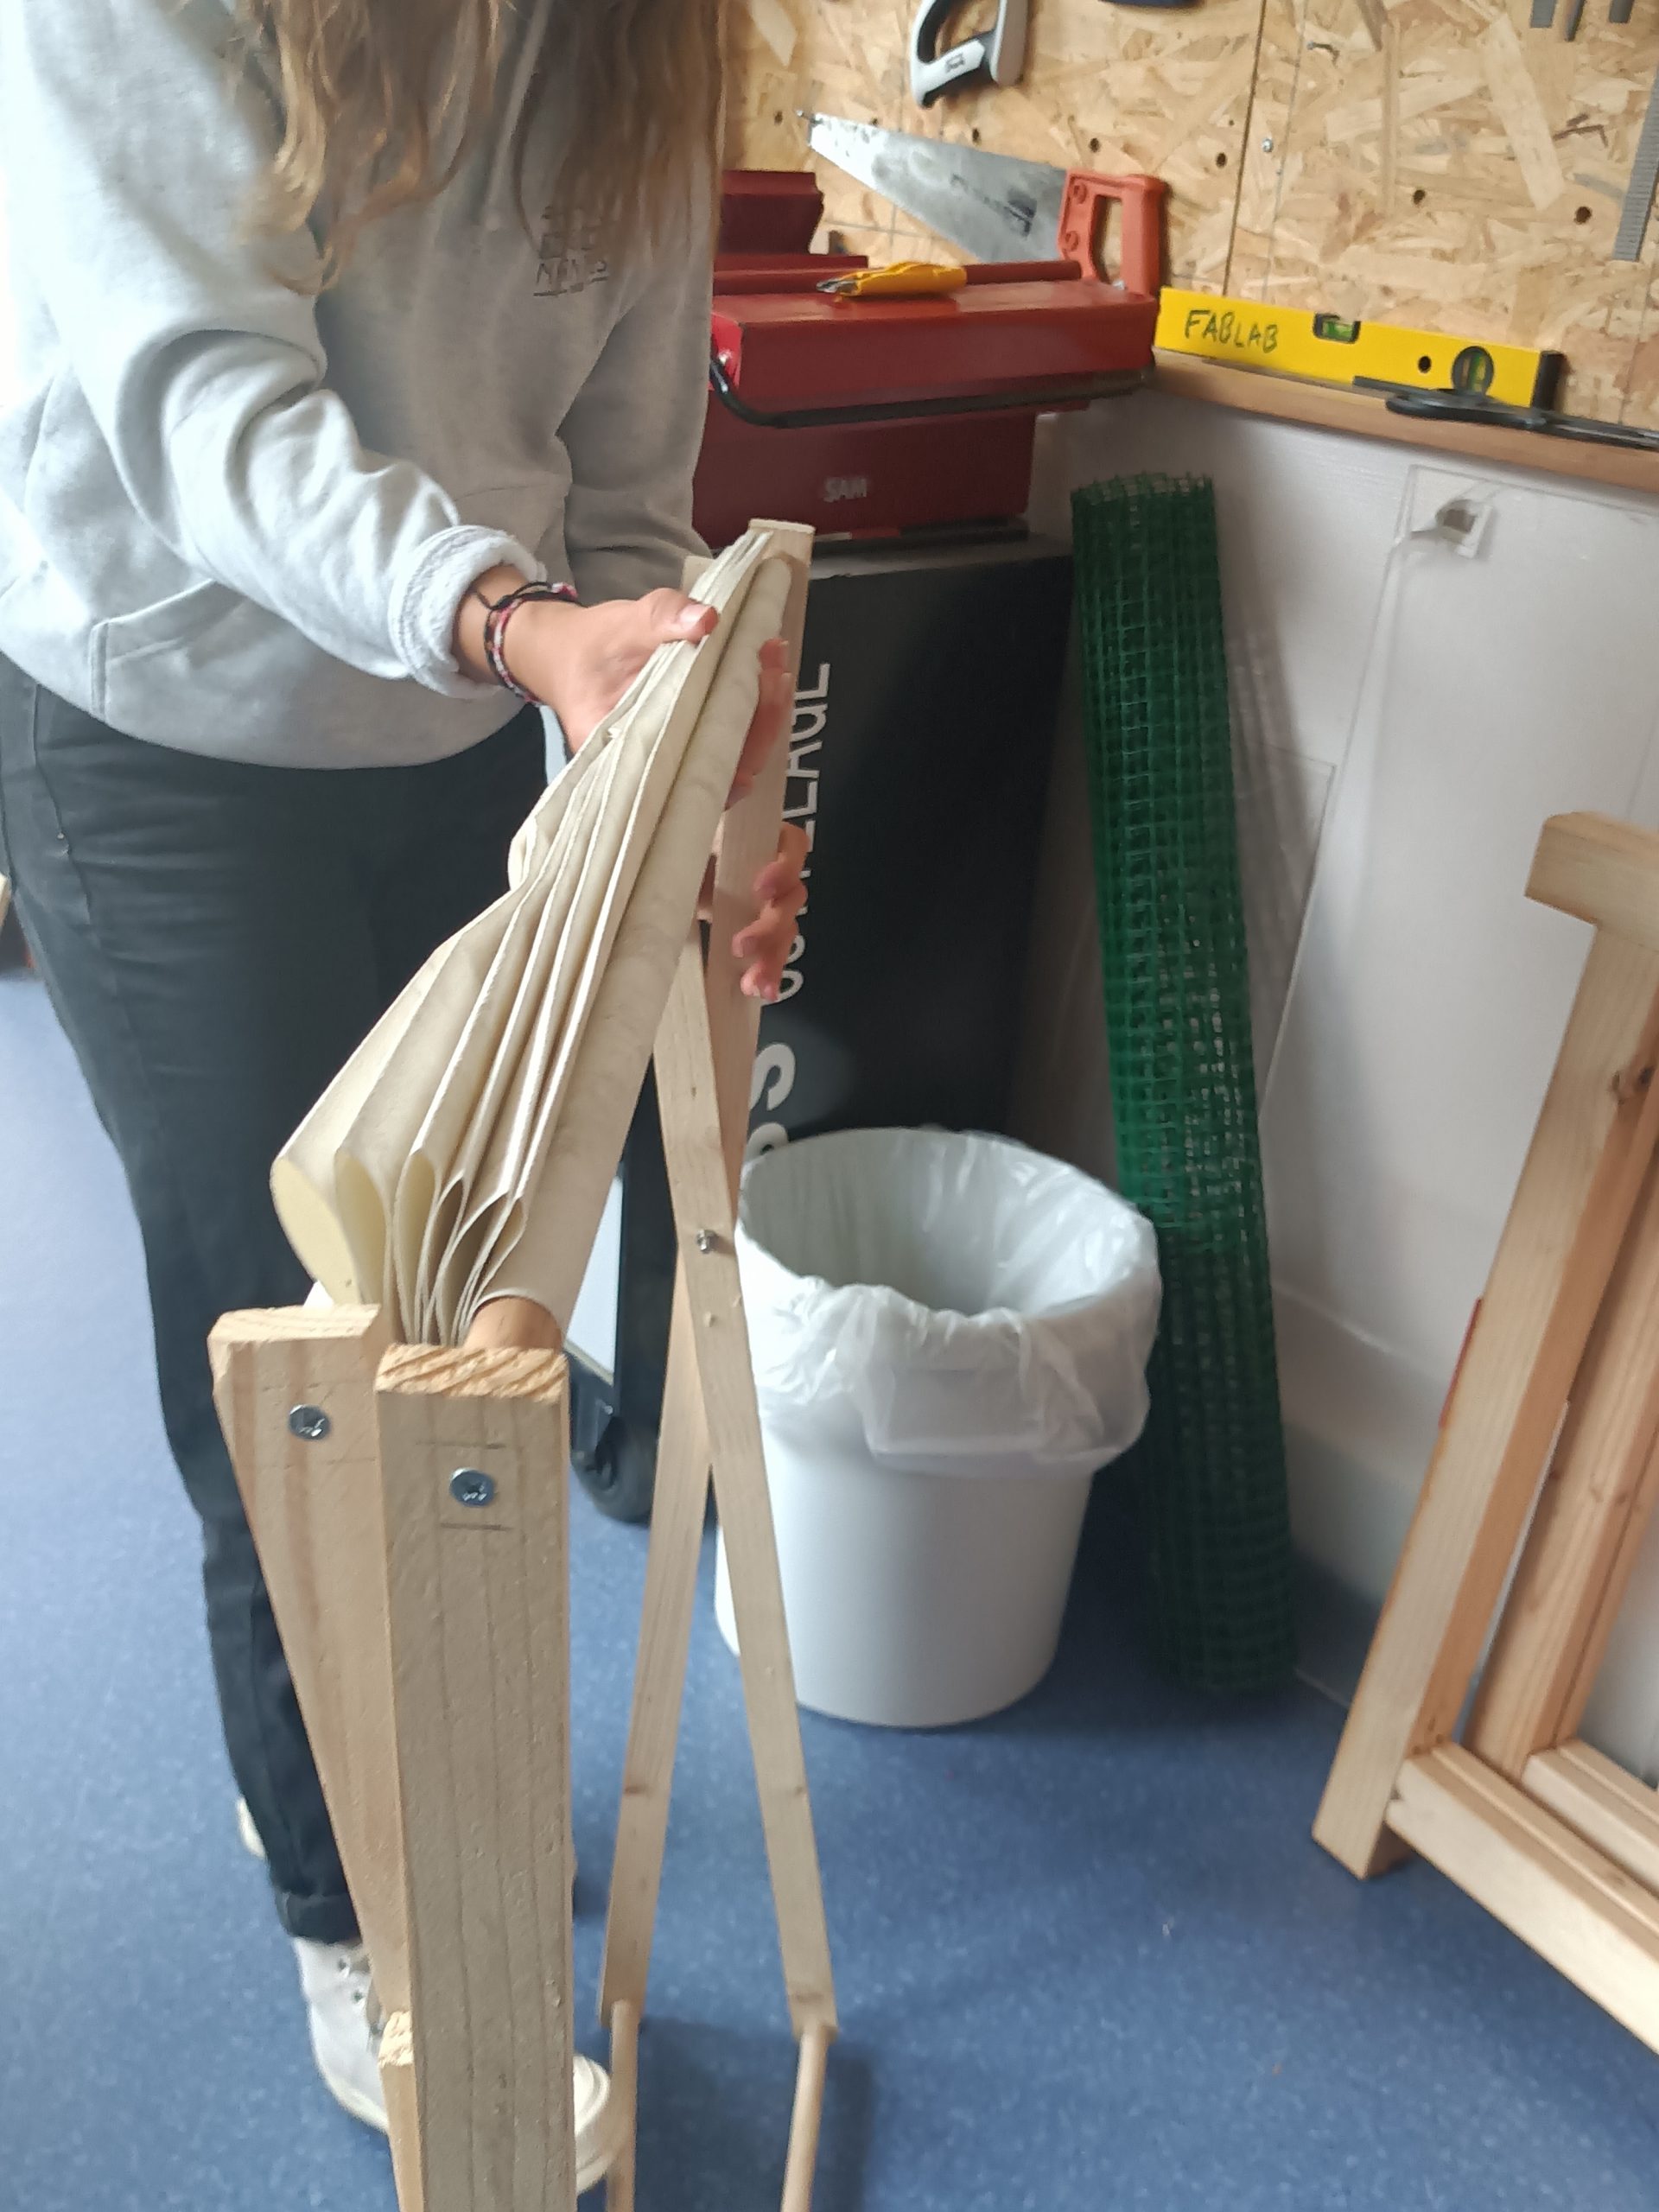
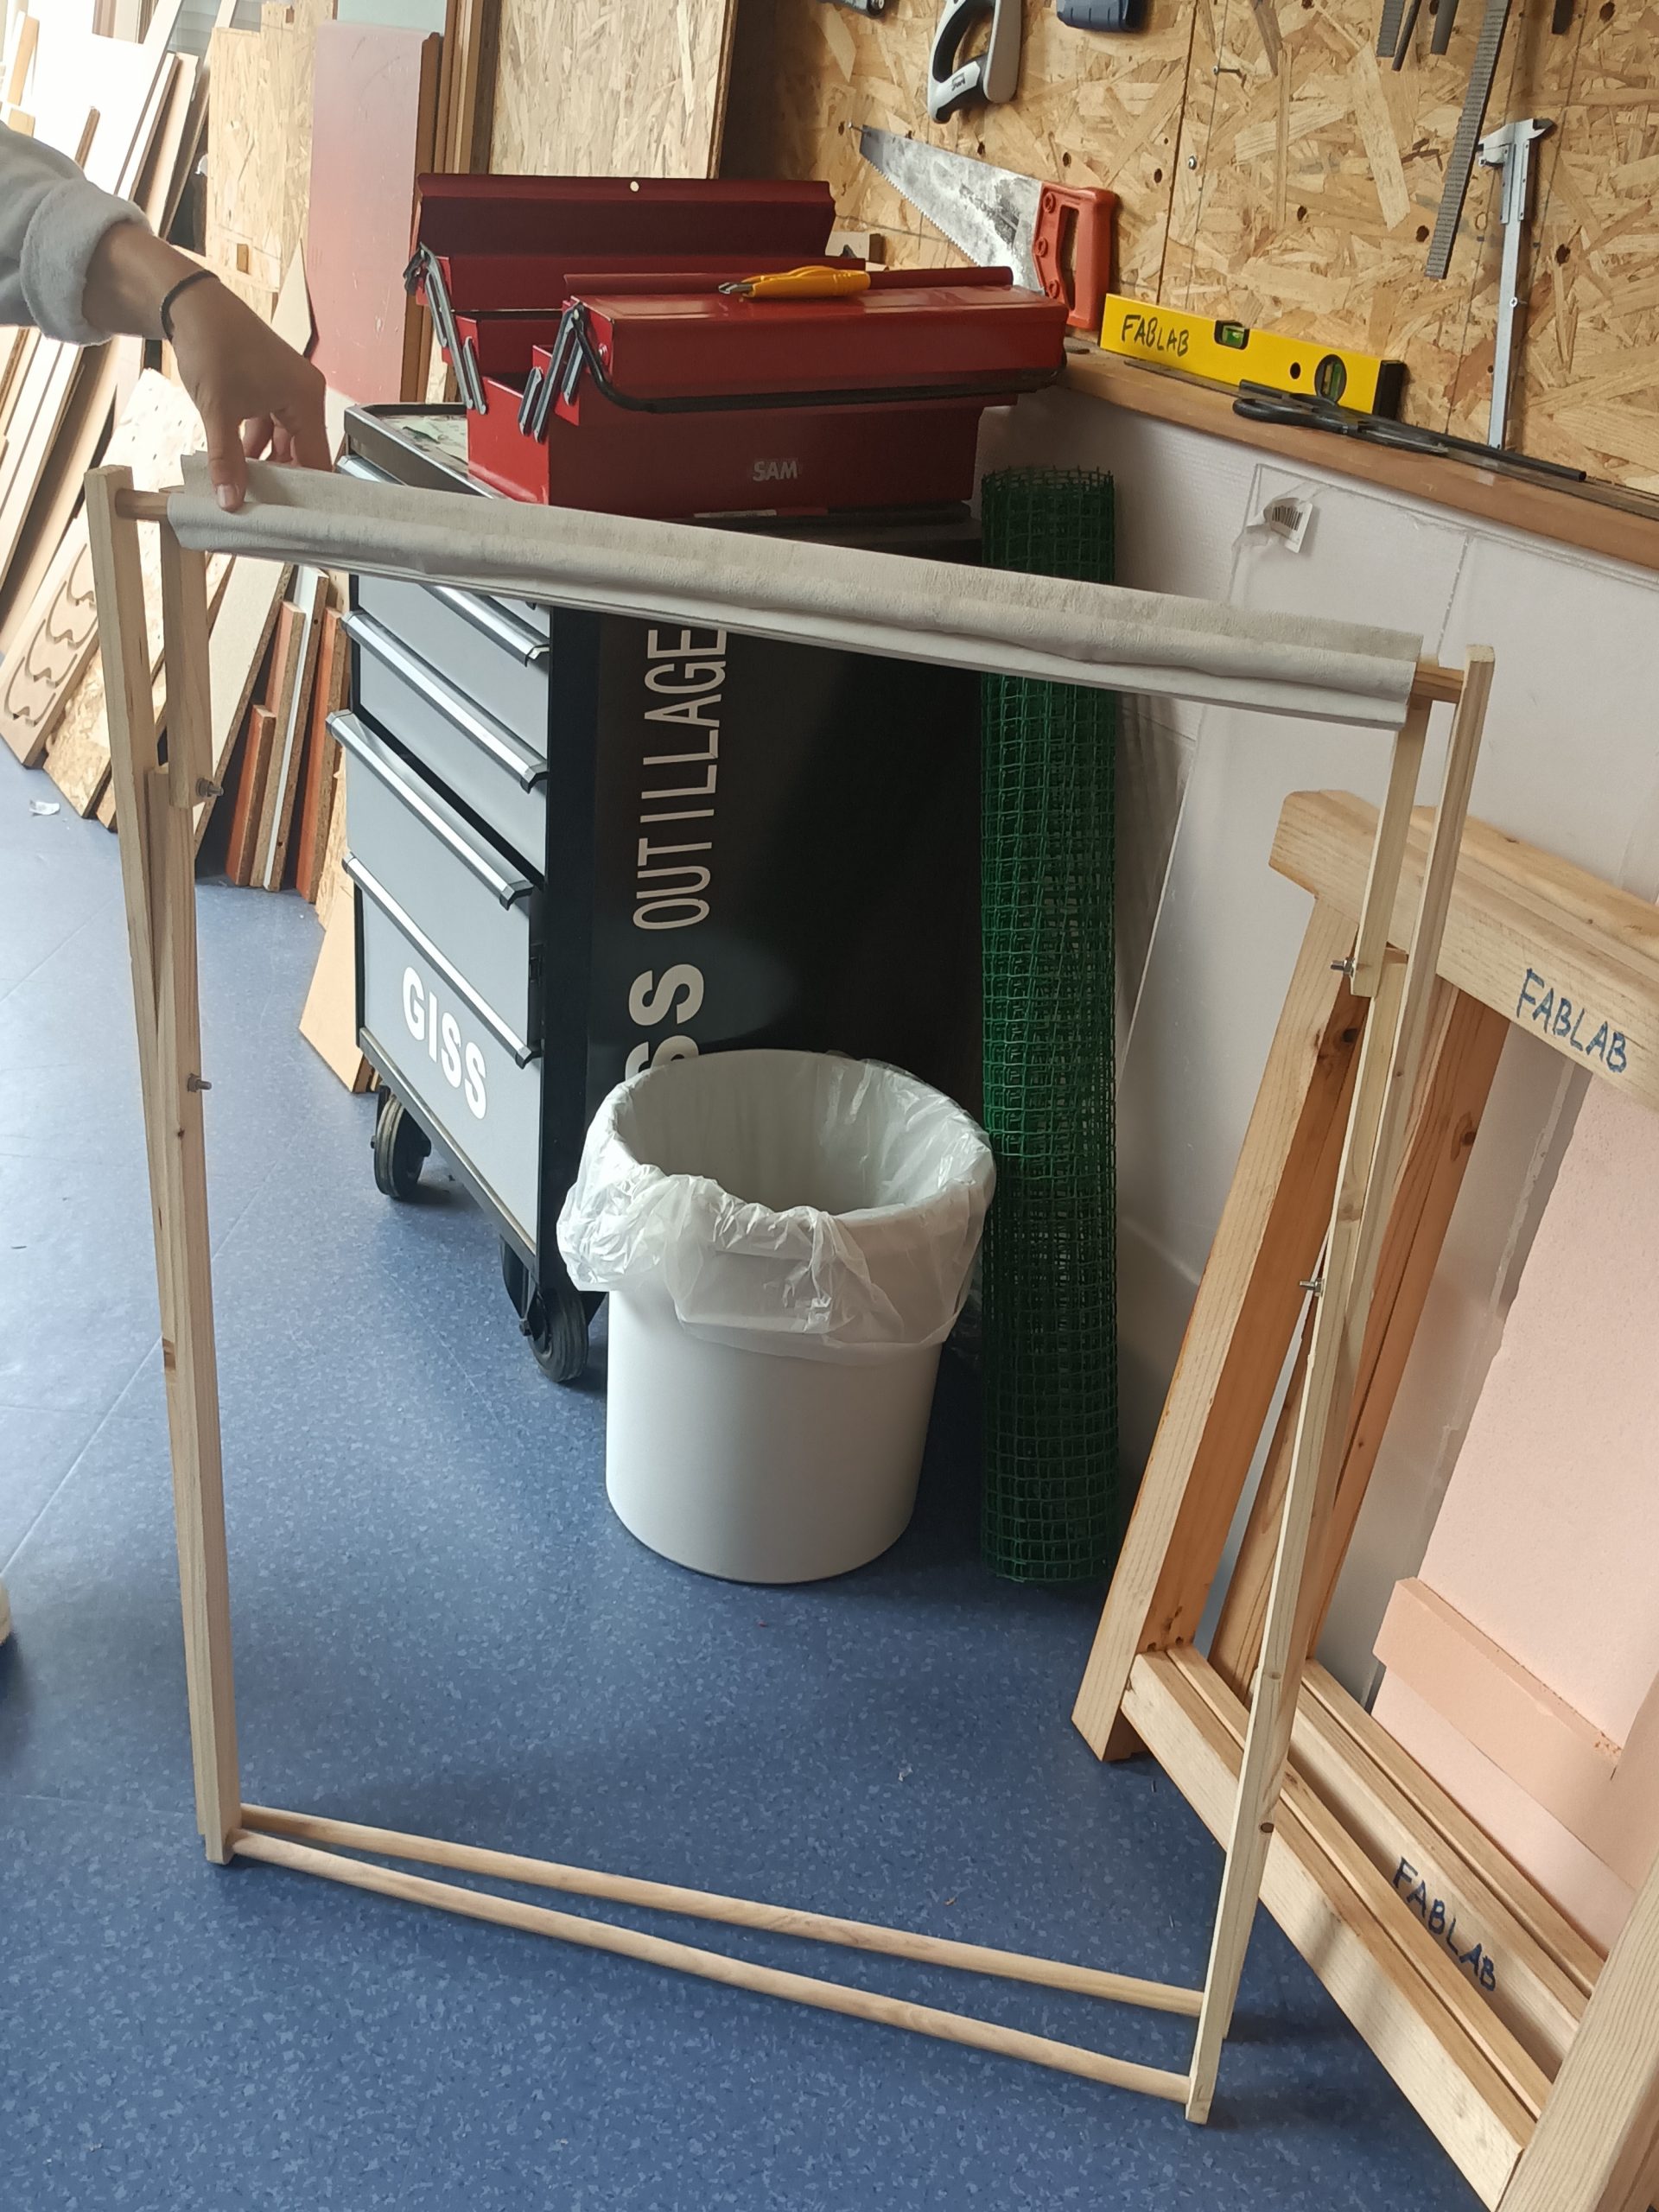
Pour récapituler, nous avons un support en bois se repliant sous forme d’un “pont”

De chaque côté du support, il y a des rondins en bois autour desquels nous pouvons enrouler et fixer notre panneau solaire (représenté par notre papier peint) plié en éventail. 

Place à la réalisation !

Pour réaliser notre projet nous avons dû passer du temps à faire des calculs pour être sûr de notre dimensionnement.

Ensuite nous avons commandé nos matériaux.

Puis nous avons pris les mesures, coupé, poncé, percé, vissé et fixé nos différentes parties pour réaliser notre support.

Pour finir nous avons pris les mesures, découpé, plié et fixé le papier peint sur le support. 

Les problèmes rencontrés ; c’est bien beau mais tout n’a pas été si simple

Durant ce projet nous avons malgré tout rencontré certains problèmes. 

Le choix du pliage en origami : Le pliage Herringbone n’était pas possible à cause des panneaux solaires que nous devions poser dessus. 

Le film photovoltaïque était introuvable

La taille de notre assemblage ne permettait pas l’utilisation de l’imprimante 3D.

En recevant notre commande de matériaux nous nous sommes rendu compte que certains morceaux de bois étaient abîmés.

C’est déjà la fin… Voici un petit bilan de ce projet :

Nous sommes contentes d’avoir réalisé ce projet de fin d’année ensemble. En effet, cela nous a appris à travailler en équipe, à favoriser notre autonomie et à bien s’organiser ensemble, en se répartissant les tâches. De plus, nous avons trouvé cela intéressant de s’occuper d’un projet dans son intégralité, de commencer par la recherche en passant par la conception et jusqu’à la réalisation. Cependant nous aurions aimé que la réalisation finale corresponde davantage à l’idée que l’on avait de base  d’un panneau solaire transportable et que celui-ci fonctionne réellement. Malgré tout, ce projet était une belle expérience !

Alors, en espérant que ces explications t’aient plu, merci d’avoir pris le temps de lire cette page de blog !

Nous remercions particulièrement Adel Haddad pour nous avoir accompagnées tout au long de ce projet.

Abonnez-vous à notre compte instagram en cliquant sur l’icône suivant :

Automate animé : la création de notre panda

Bonjour à tous !


Nous sommes 3 étudiants en deuxième année de cycle préparatoire à Polytech Angers. Lors du 4e semestre, nous avions 100h pour réaliser un projet. Nous avons tous les trois choisi de travailler sur le projet d’automate mécanique. L’animal que nous avons choisi d’animer est un panda. Dans cet article, nous vous présentons les objectifs du projet et ce que nous avons fait pour les atteindre !
Bonne lecture !

1 – L’objectif de ce projet

Ce projet a pour objectif de nous faire concevoir un automate mécanique en s’inspirant de la méthode que les studios Disney utilisaient.

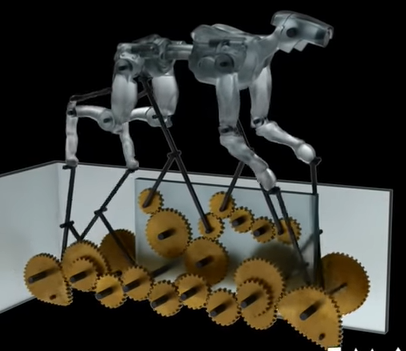
Disney utilisait des automates motorisés lors de la création de leurs films d'animation. Ces automates leur servaient de base à la création d'un mouvement à animer.

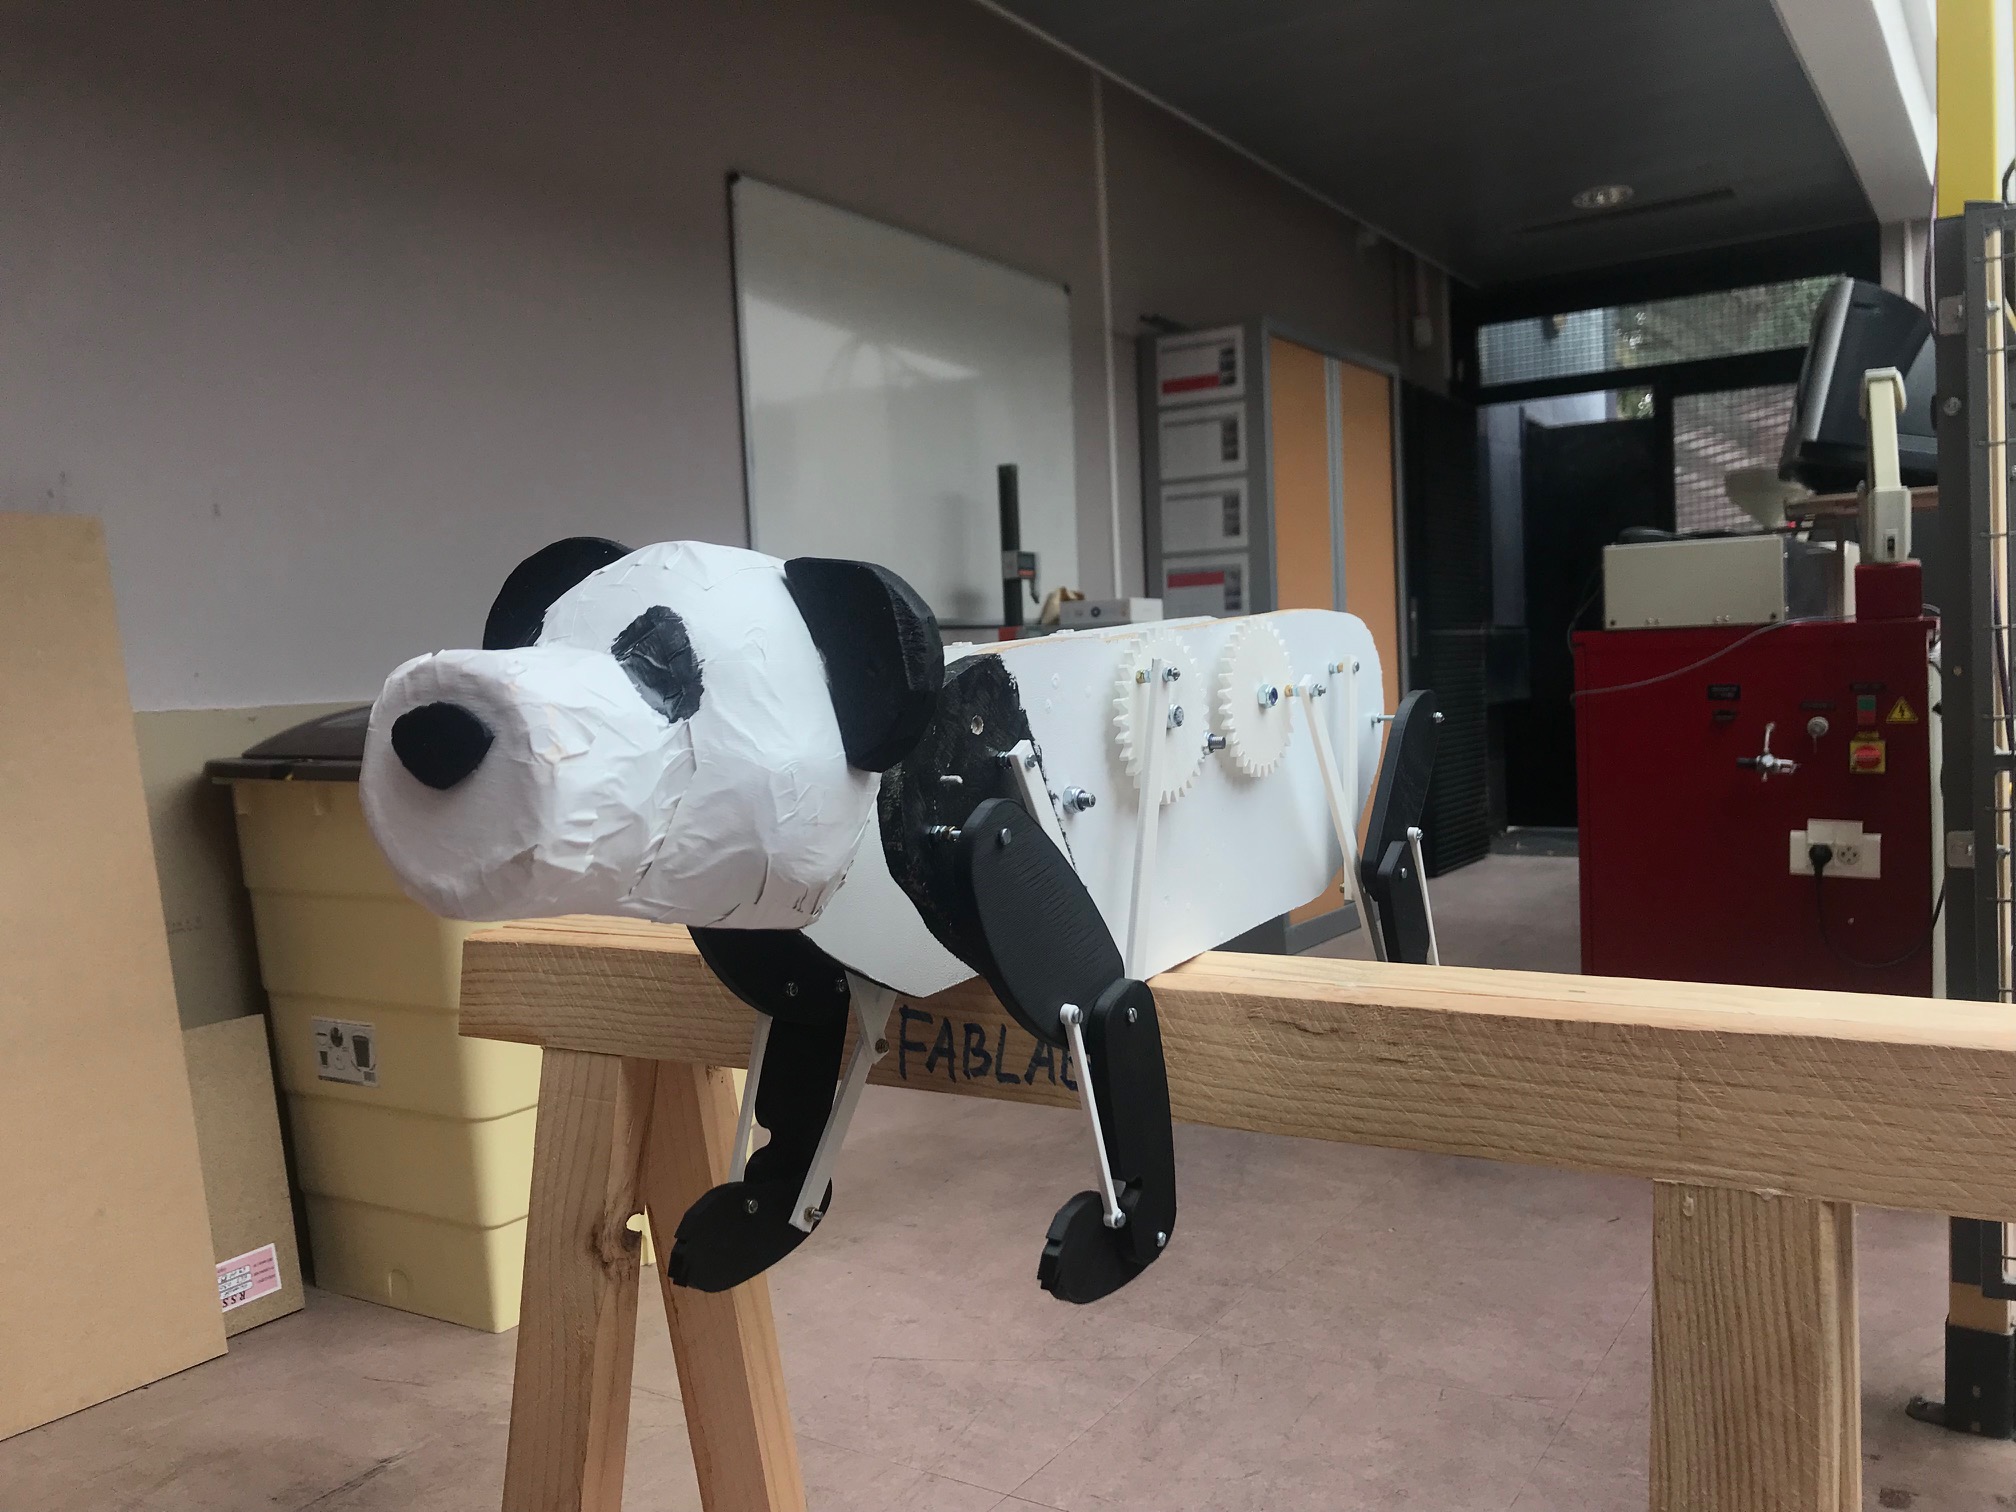
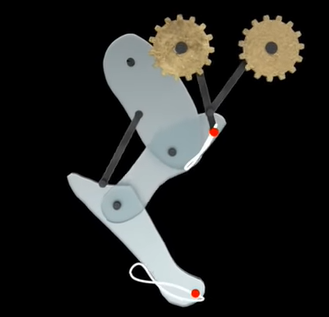
La méthode de Disney consiste à utiliser des roues dentées et des bielles, liées les unes aux autres avec un système d’engrenages. De cette manière, la mise en rotation d’une roue dentée engendre le mouvement complet de l’automate.

2 – Prototype

Nous avons tout d’abord conçu une seule patte, pour être sûr d’avoir quelque chose de propre et de fini à la fin du projet. Cela nous a bien aidé à prendre en main le logiciel de CAO et à modéliser, pas à pas, le mouvement d’une patte arrière de panda. Nous avons fait beaucoup de recherches sur l’anatomie du panda et sur sa façon de se déplacer avant de commencer le design des pattes.

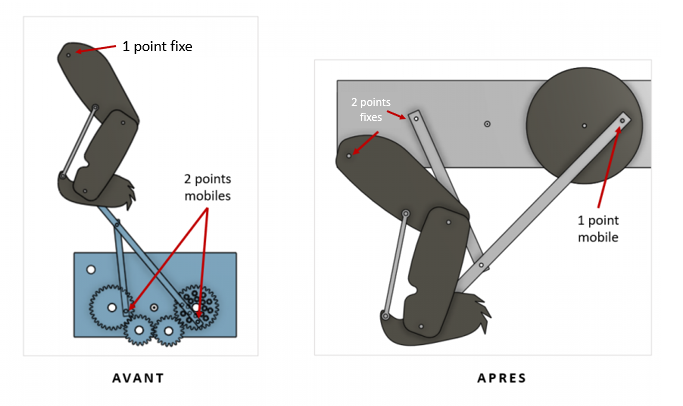
Nos premiers essais en CAO n'étaient pas très concluants. Nous utilisions, comme Disney, deux engrenages pour une seule patte. Il fallait donc prendre en compte beaucoup de variables. Pour simplifier notre travail, nous avons fait le choix de n'utiliser qu'une seule roue. Le mouvement est donc déclenché à partir d'un seul point, au lieu de deux.

Une fois la CAO de notre prototype vérifiée par notre professeur, nous avons imprimé les différentes pièces grâce aux imprimantes 3D du fablab. La roue est munie d’une manivelle pour permettre le mouvement.

3 – Corps entier : la CAO

Nous sommes ensuite passé à la CAO du corps entier.
Nous avons procédé comme suit :

  • Conception d’un bâti qui servira de corps au panda
  • Conception des pattes avant
  • Réflexion sur la manière de transmettre le mouvement des pattes arrière aux pattes avant (une seule roue/train d’engrenage)
  • Modélisation du mouvement des pattes avant
  • Conception des arbres constituant le train d’engrenage
  • Conception d’une tête en CAO qui servira de référence pour la fabrication de la tête
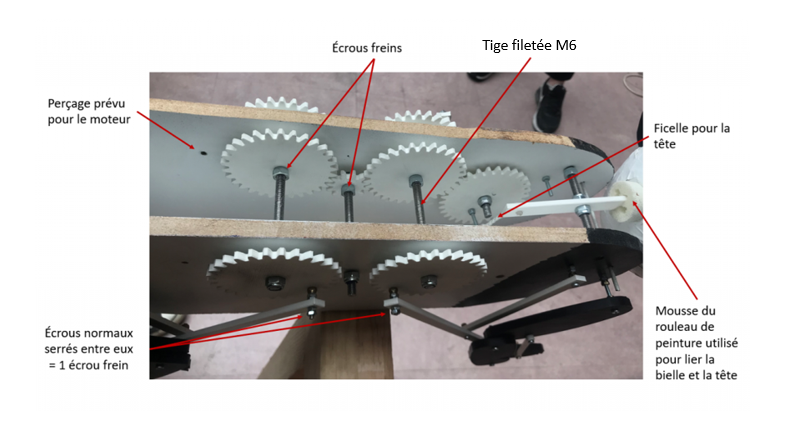
  • Modélisation du mouvement de la tête et ajout d’un arbre supplémentaire sur le corps du panda pour ajouter la tête mobile à l’assemble (la bielle de la tête est liée au corps par une ficelle qui est attachée à une roue)

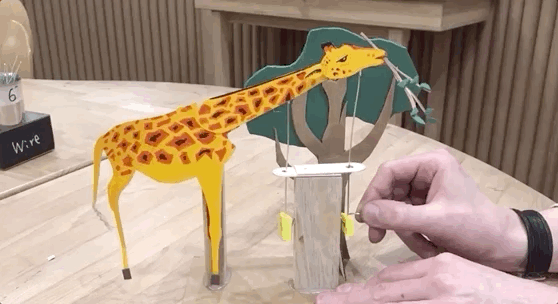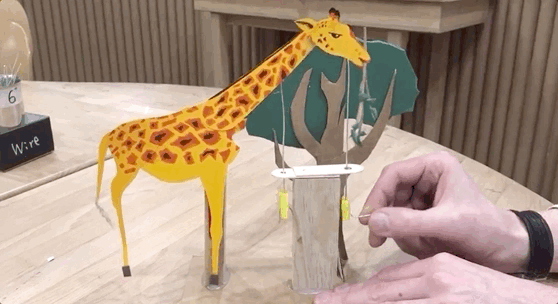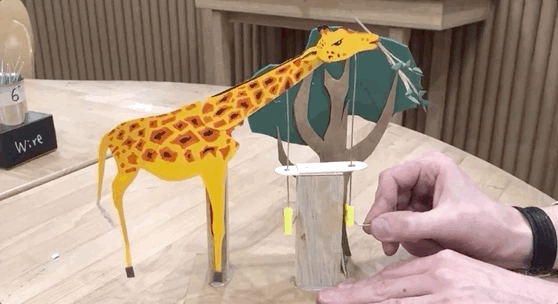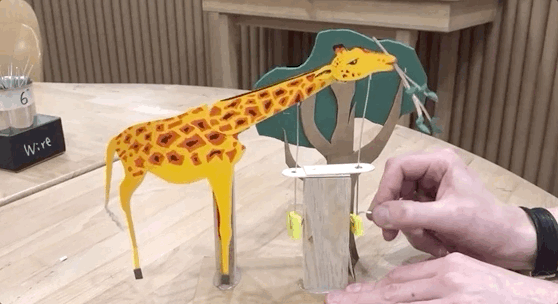
C’est ce genre de système avec une ficelle que nous avons utilisé pour la tête. Pour le premier test, nous avions mis une bielle, cela ne fonctionnait pas bien.

Nous avions déjà une petite expérience sur la modélisation de mouvement de patte grâce à notre prototype, alors il n'a pas été compliqué de créer le mouvement des pattes avant. Nous avons choisi de transmettre le mouvement avec un train d'engrenage pour que les pattes arrière et avant n'aient pas le même mouvement, afin que ce dernier soit plus proche de la réalité.

Finalement, voici la version finale ET animée de notre panda en CAO :

Nous n’avons pas pu modéliser le mouvement de la tête en CAO.

4 – Corps entier : le montage

Nous avons donc imprimé toutes les pièces nécessaires :

  • 9 roues
  • 13 bielles (3 par pattes + 1 pour la tête)
  • 4 pattes (toutes constituées de 3 parties à assembler)

Il a aussi fallu créer le corps du panda grâce à des planches de bois. Nous avons utilisé la Charly Robot pour que nos perçages soient bien précis. Nous avons ensuite fabriqué la tête du panda avec les moyens du bord (polystyrène et figurine en papier mâché).

Atelier peinture au fablab !

Une fois toutes les pièces du panda prêtes, nous sommes passés à l’assemblage. Nous avons utilisé des tiges filetées et des écrous freins pour nos arbres. Cela n’a pas été de tout repos, mais finalement, nous avons réussi à obtenir un produit fini !

Train d’engrenage de l’automate
Nous voulions mettre un petit moteur sur notre panda, mais nous n'avions pas commandé de moteur adapté et celui que nous possédions n'était pas assez puissant, le couple était trop faible. Nous nous en sommes rendu compte trop tard, alors nous n'avons pas eu le temps de fabriquer une manivelle. Il faut faire bouger les roues intérieures directement à la main pour observer le mouvement complet.

Voici un aperçu du panda tout assemblé en mouvement :

Comme vous le voyez, le mouvement n’est pas très fluide parce que nous n’avons pas de moteur. Avec, le mouvement devrait être bien plus fluide. Nous avons réduit au maximum les frottements des bielles les unes avec les autres en créant des décalages là où ils étaient nécessaires, mais il aurait aussi fallu trouver une solution pour les frottements entre le corps et les arbres.

5 – Ce que nous retenons de cette aventure

Même si notre panda n’est pas parfait, nous sommes fiers d’avoir pu terminer à temps le montage. Nous sommes aussi satisfaits de voir qu’il fonctionne.
Ce projet nous a permis d’apprendre beaucoup de choses en mécanique et d’améliorer notre utilisation des outils informatiques à notre disposition. C’était aussi très intéressant de travailler en groupe tout au long de ce projet car les échanges ont été riches !

Nous espérons que notre article vous a permis de comprendre les étapes de création de notre panda ! Merci pour la lecture !

Laetitia Baudard/Thomas Voclin/Sixtine Brun

Création d’un Bartel

Présentation du projet

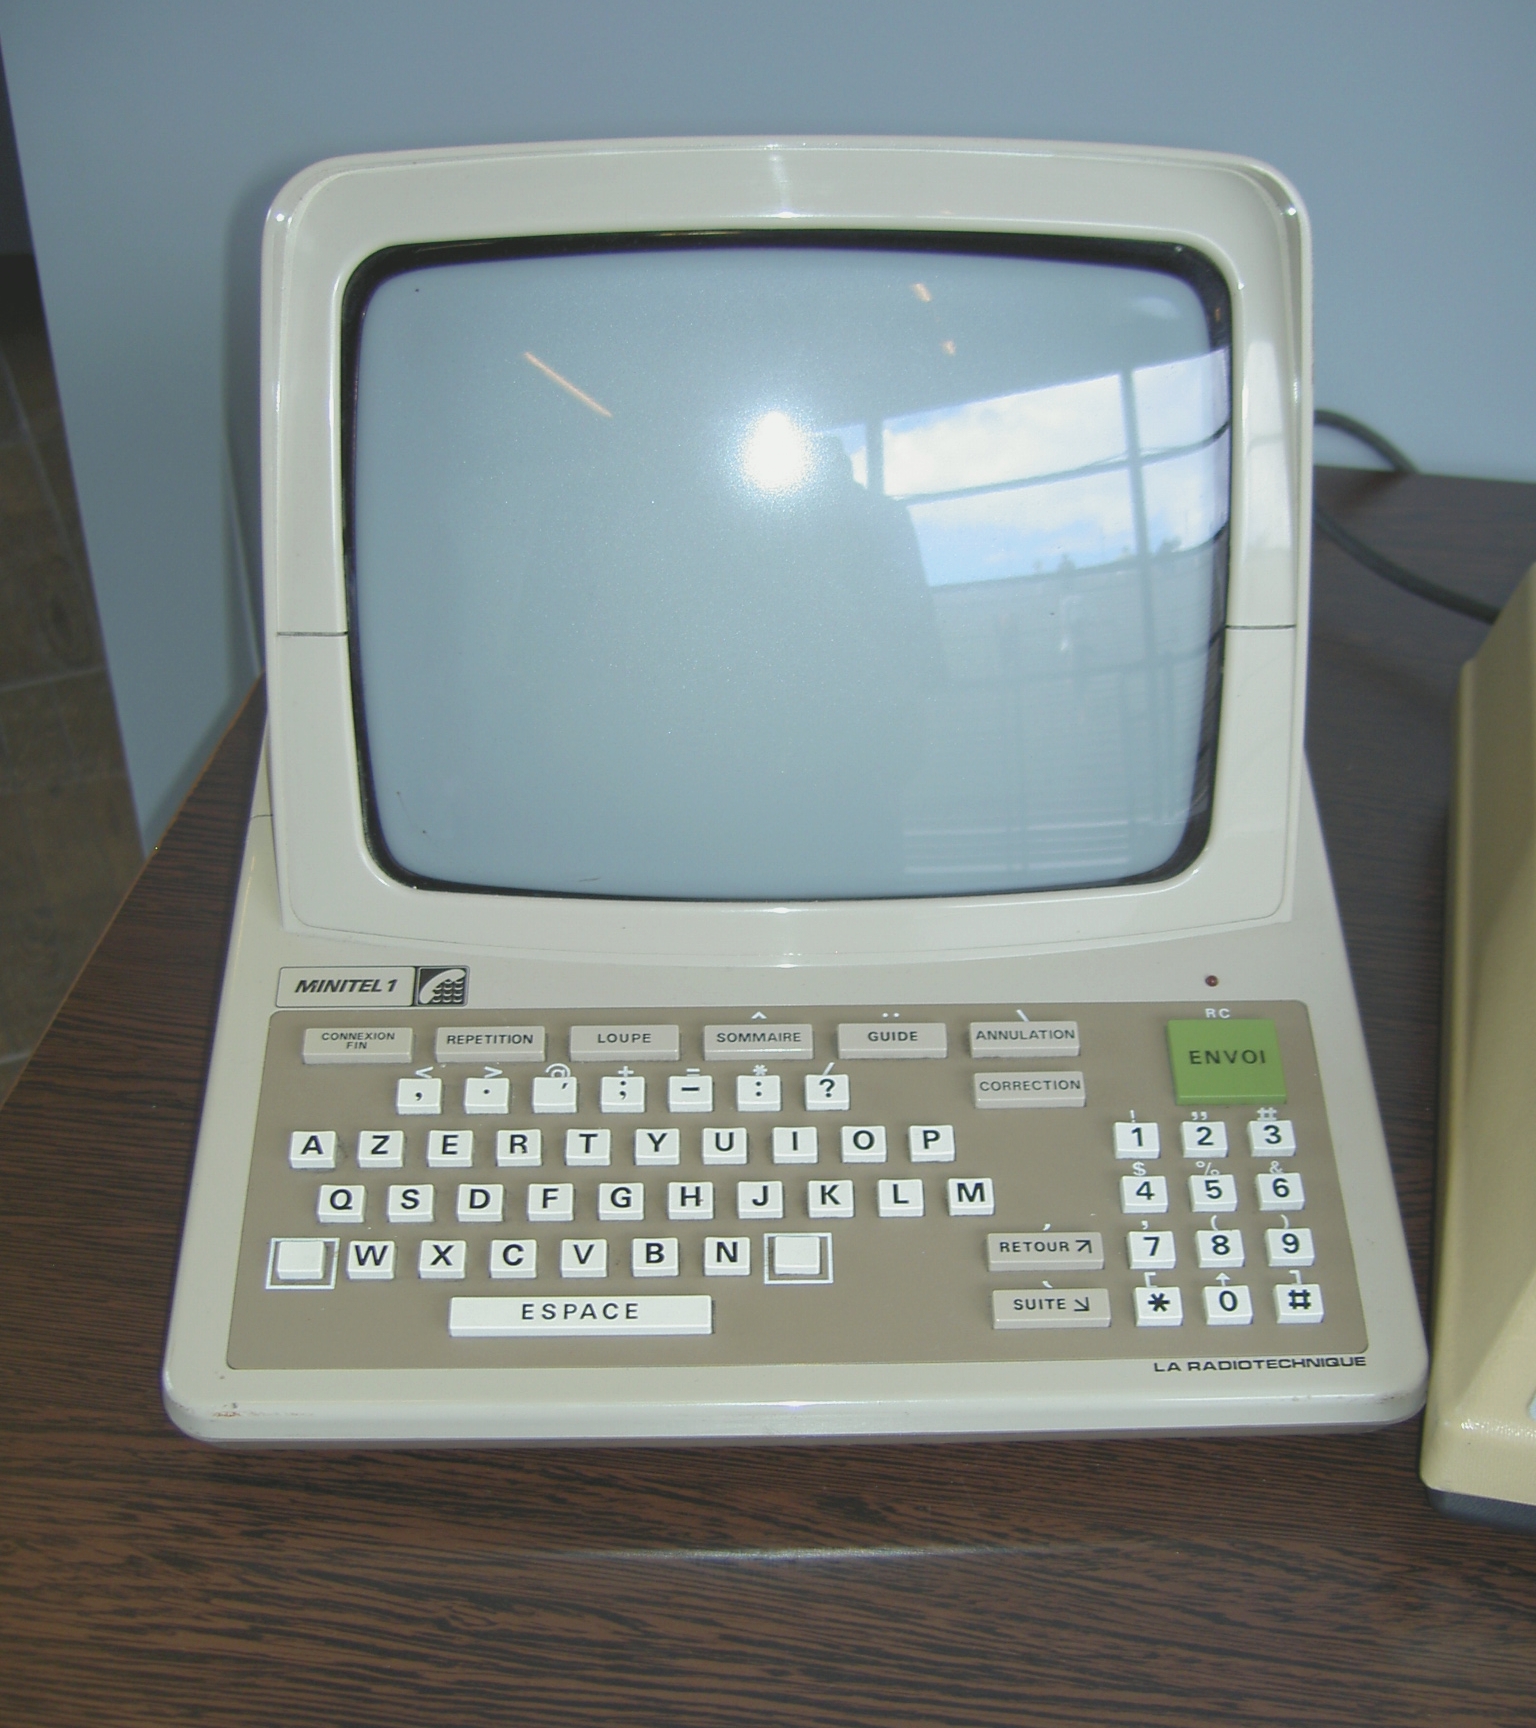
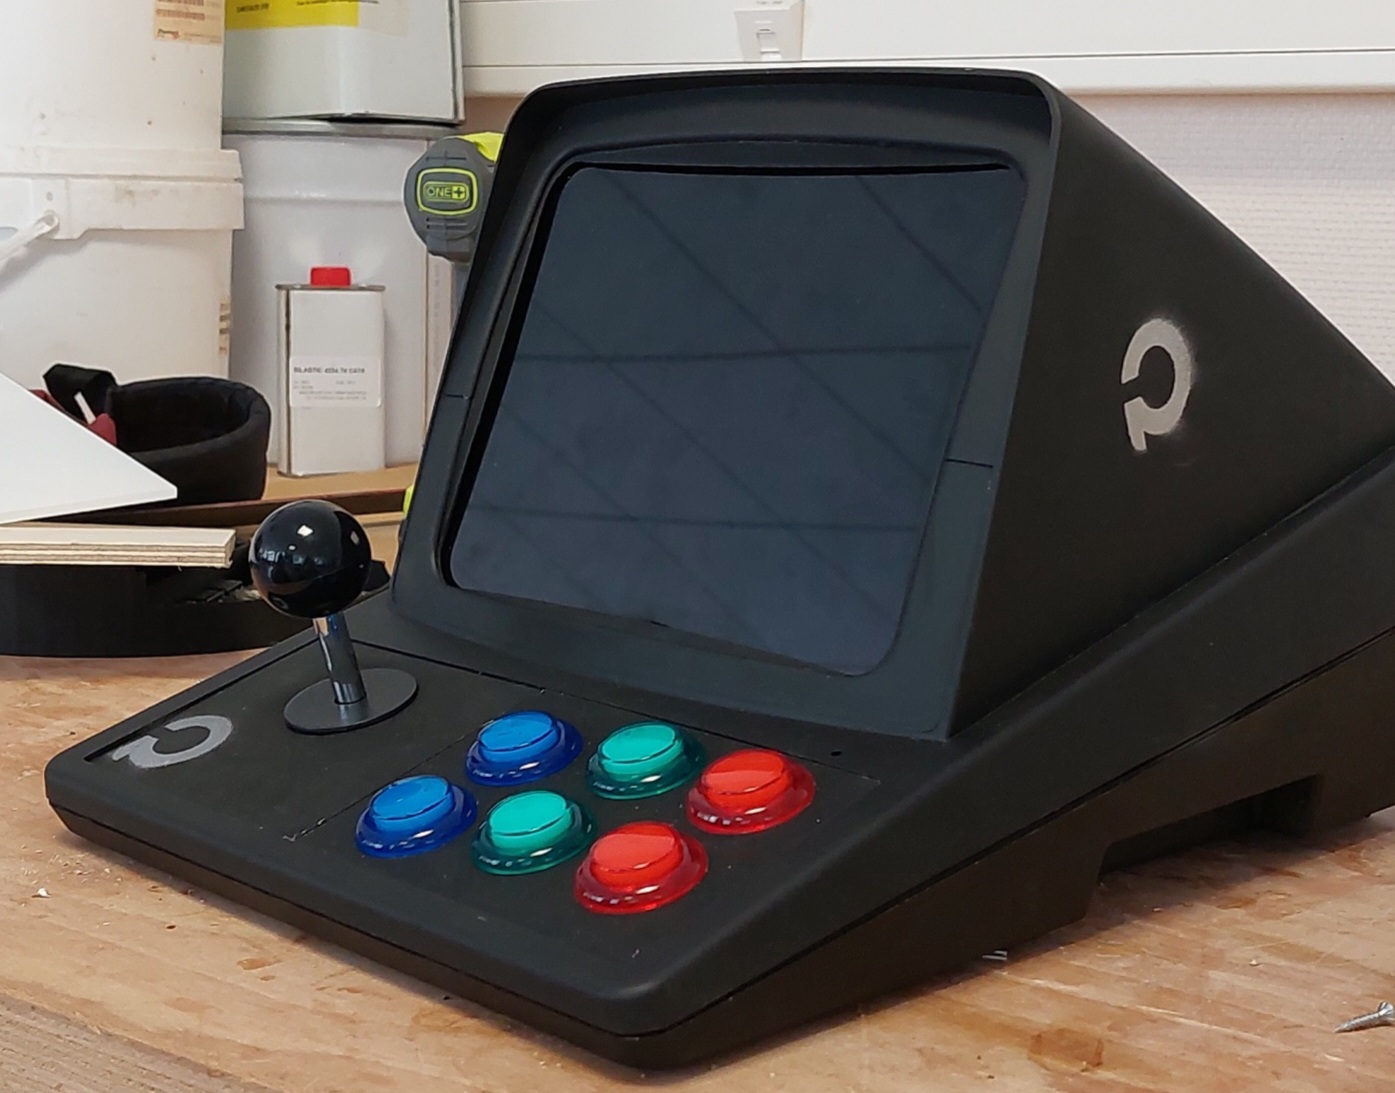
Bonjour à tous ! Nous sommes deux étudiantes en deuxième année du cycle préparatoire à Polytech Angers (Tess et Noëllie). Notre objectif était de transformer un ancien minitel en une borne d’arcade, en Bartel.

La phase de recherche

Avant toute chose, nous avons effectué des recherches pour nous informer sur le projet, notamment pour les aspects techniques comme :

  • les cartes électroniques
  • les branchements
  • le choix du logiciel / comment l’installer

Nous avons ainsi pu faire une liste du matériel qu’on aurait besoin.

Les différentes cartes électroniques

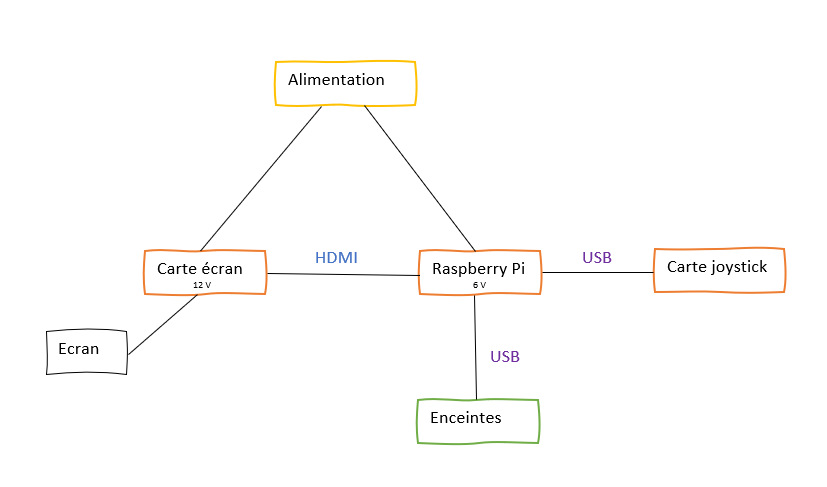
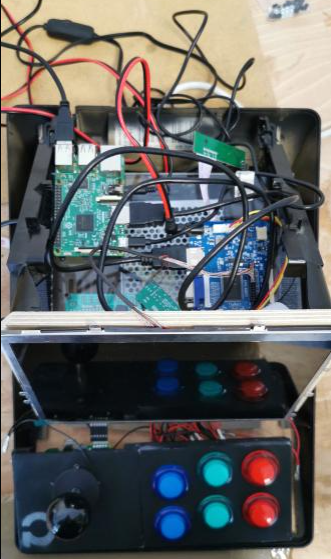
Pour faire fonctionner le minitel nous avons trois cartes électroniques :

  • une Raspberry Pi
  • une carte écran avec son écran
  • une carte Display Joystick

La Raspberry est la carte principale sur laquelle nous avons connecté les enceintes, la carte écran ainsi que la carte pour les boutons. C’est également la carte où nous avons implanté le logiciel.

La carte écran nous sert à faire fonctionner l’écran. Cette carte est très sensible et nous a causé quelques petits problèmes. En effet, la première carte que nous avions a cessé de fonctionner sans savoir pourquoi et la deuxième nous a abandonné avec une odeur de brûlé.

La dernière carte électronique que nous avons utilisée est la carte Display Joystick sur laquelle nous avons connecté tous les boutons et le joystick. Les boutons n’étant pas programmés comme nous le souhaitions, nous nous sommes aidées d’un clavier que nous avons branché sur la Raspberry pour reprogrammer les boutons sur l’interface.

Le petit plus sont les boutons qui s’illuminent grâce aux LEDs intégrées.

Le logiciel et les jeux

Le logiciel que nous avons choisi est RecalBox car nous aimons bien son interface qui est facile à utiliser. Son installation sur la Raspberry a également été très simple.

Concernant les jeux, nous avons téléchargé des fichiers ROM pour les transférer sur le logiciel. Voici quelques exemples de jeux installés :

  • Qui veut gagner des millions ?
  • Mario Kart
  • Super Mario
  • Sonic
  • Donkey Kong

L’organisation intérieure du bartel

Pour nous aider à visualiser les différents branchements, nous avons dessiné un schéma avec tous les éléments qu’on utilise.

Ceci nous a permis d’organiser l’intérieur du bartel. C’est-à-dire de positionner chaque élément de façon à ce qu’il n’y ait pas de gêne lors des branchements de tous les câbles.

Nous avons chercher des solutions pour fixer chaque élément :

  • les cartes électroniques sont vissées sur une planche de PMMA
  • l’écran est fixé sur une planche en bois
  • pour maintenir les boutons nous avons imprimé un panel avec une imprimante 3D

La personnalisation du bartel

Nous avons choisi de peindre le bâti du bartel en noir afin de faire ressortir les boutons qui s’illuminent. Et nous avons ajouté le logo Polytech à plusieurs endroits en argenté.

Conclusion

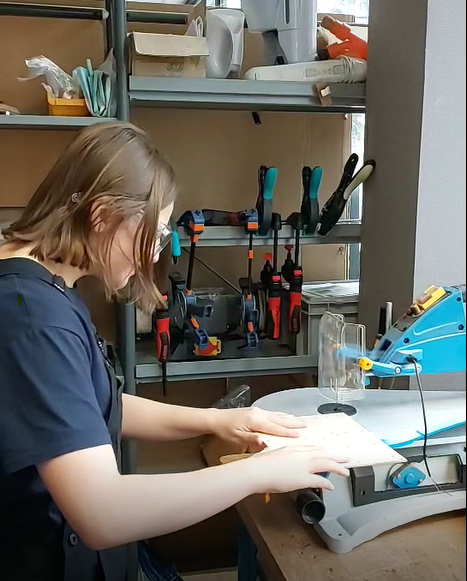
Durant toutes ces séances de projet, nous avons appris à utiliser des machines pour découper des planches de bois et de PMMA.

Découple d’une planche de PMMA

Nous avons aimé bricoler.

Ce projet nous a permis de travailler en autonomie et d’apprendre de nouvelles choses notamment en électricité dans un format qui change des cours classiques. Nous avons réussi à nous adapter face aux difficultés rencontrées.

Nous avons beaucoup apprécié travailler ensemble sur ce projet.

Broie ton plastique avec ELODY5000 !

Présentation

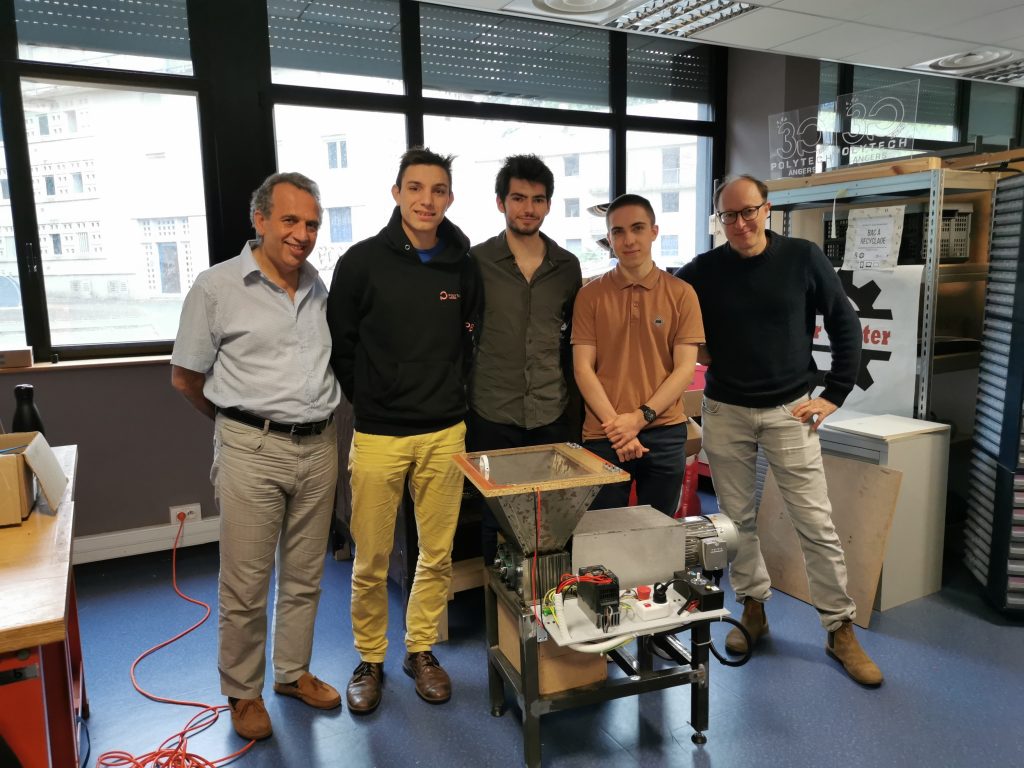
Nous sommes 3 étudiants en PeiP2 à Polytech Angers, et vous présentons à travers ce blog le parcours que nous avons emprunté lors de la réalisation de notre projet : Broie ton plastique.

Figure 1 : Broyeur de plastique final – cliquer pour consulter l’article sur Polytech Angers

Le FabLab de l’école dispose de nombreuses imprimantes 3D RDM, c’est-à-dire à dépôt de filament, régulièrement utilisées par les élèves lors de TP ou bien pour des projets divers. Ces différentes utilisations génèrent une quantité importante de plastique non exploité par la suite : supports d’impression, rebuts… Le but de ce projet est de revaloriser tous ces déchets, en les broyant pour par la suite pouvoir recréer des bobines de plastique grâce à l’extrudeuse déjà existante au FabLab.

Nous reprenons le projet en cours de création : à notre arrivée, le broyeur est déjà réalisé, le moteur ainsi que son variateur ont déjà été choisis, commandés, et réceptionnés. Notre rôle est de finaliser le projet :  concevoir le système de sécurité, le réaliser et tout assembler.

Cahier des charges

Notre mission consiste à rendre le broyeur fonctionnel tout en assurant la sécurité des usagers. Cela comprend : fixer le moteur et le broyeur au bâti, accoupler leurs arbres, intégrer un bouton d’arrêt d’urgence, couper l’alimentation du moteur lors de l’ouverture du capot, concevoir et réaliser un carter pour éviter tout contact avec les arbres en rotation ainsi que l’engrenage, mettre un bouton poussoir à disposition permettant d’actionner le moteur dans le sens opposé afin de pallier les potentiels bourrages du broyeur, et finalement un potentiomètre afin de pouvoir contrôler manuellement la vitesse de rotation du moteur.

Branchement du moteur

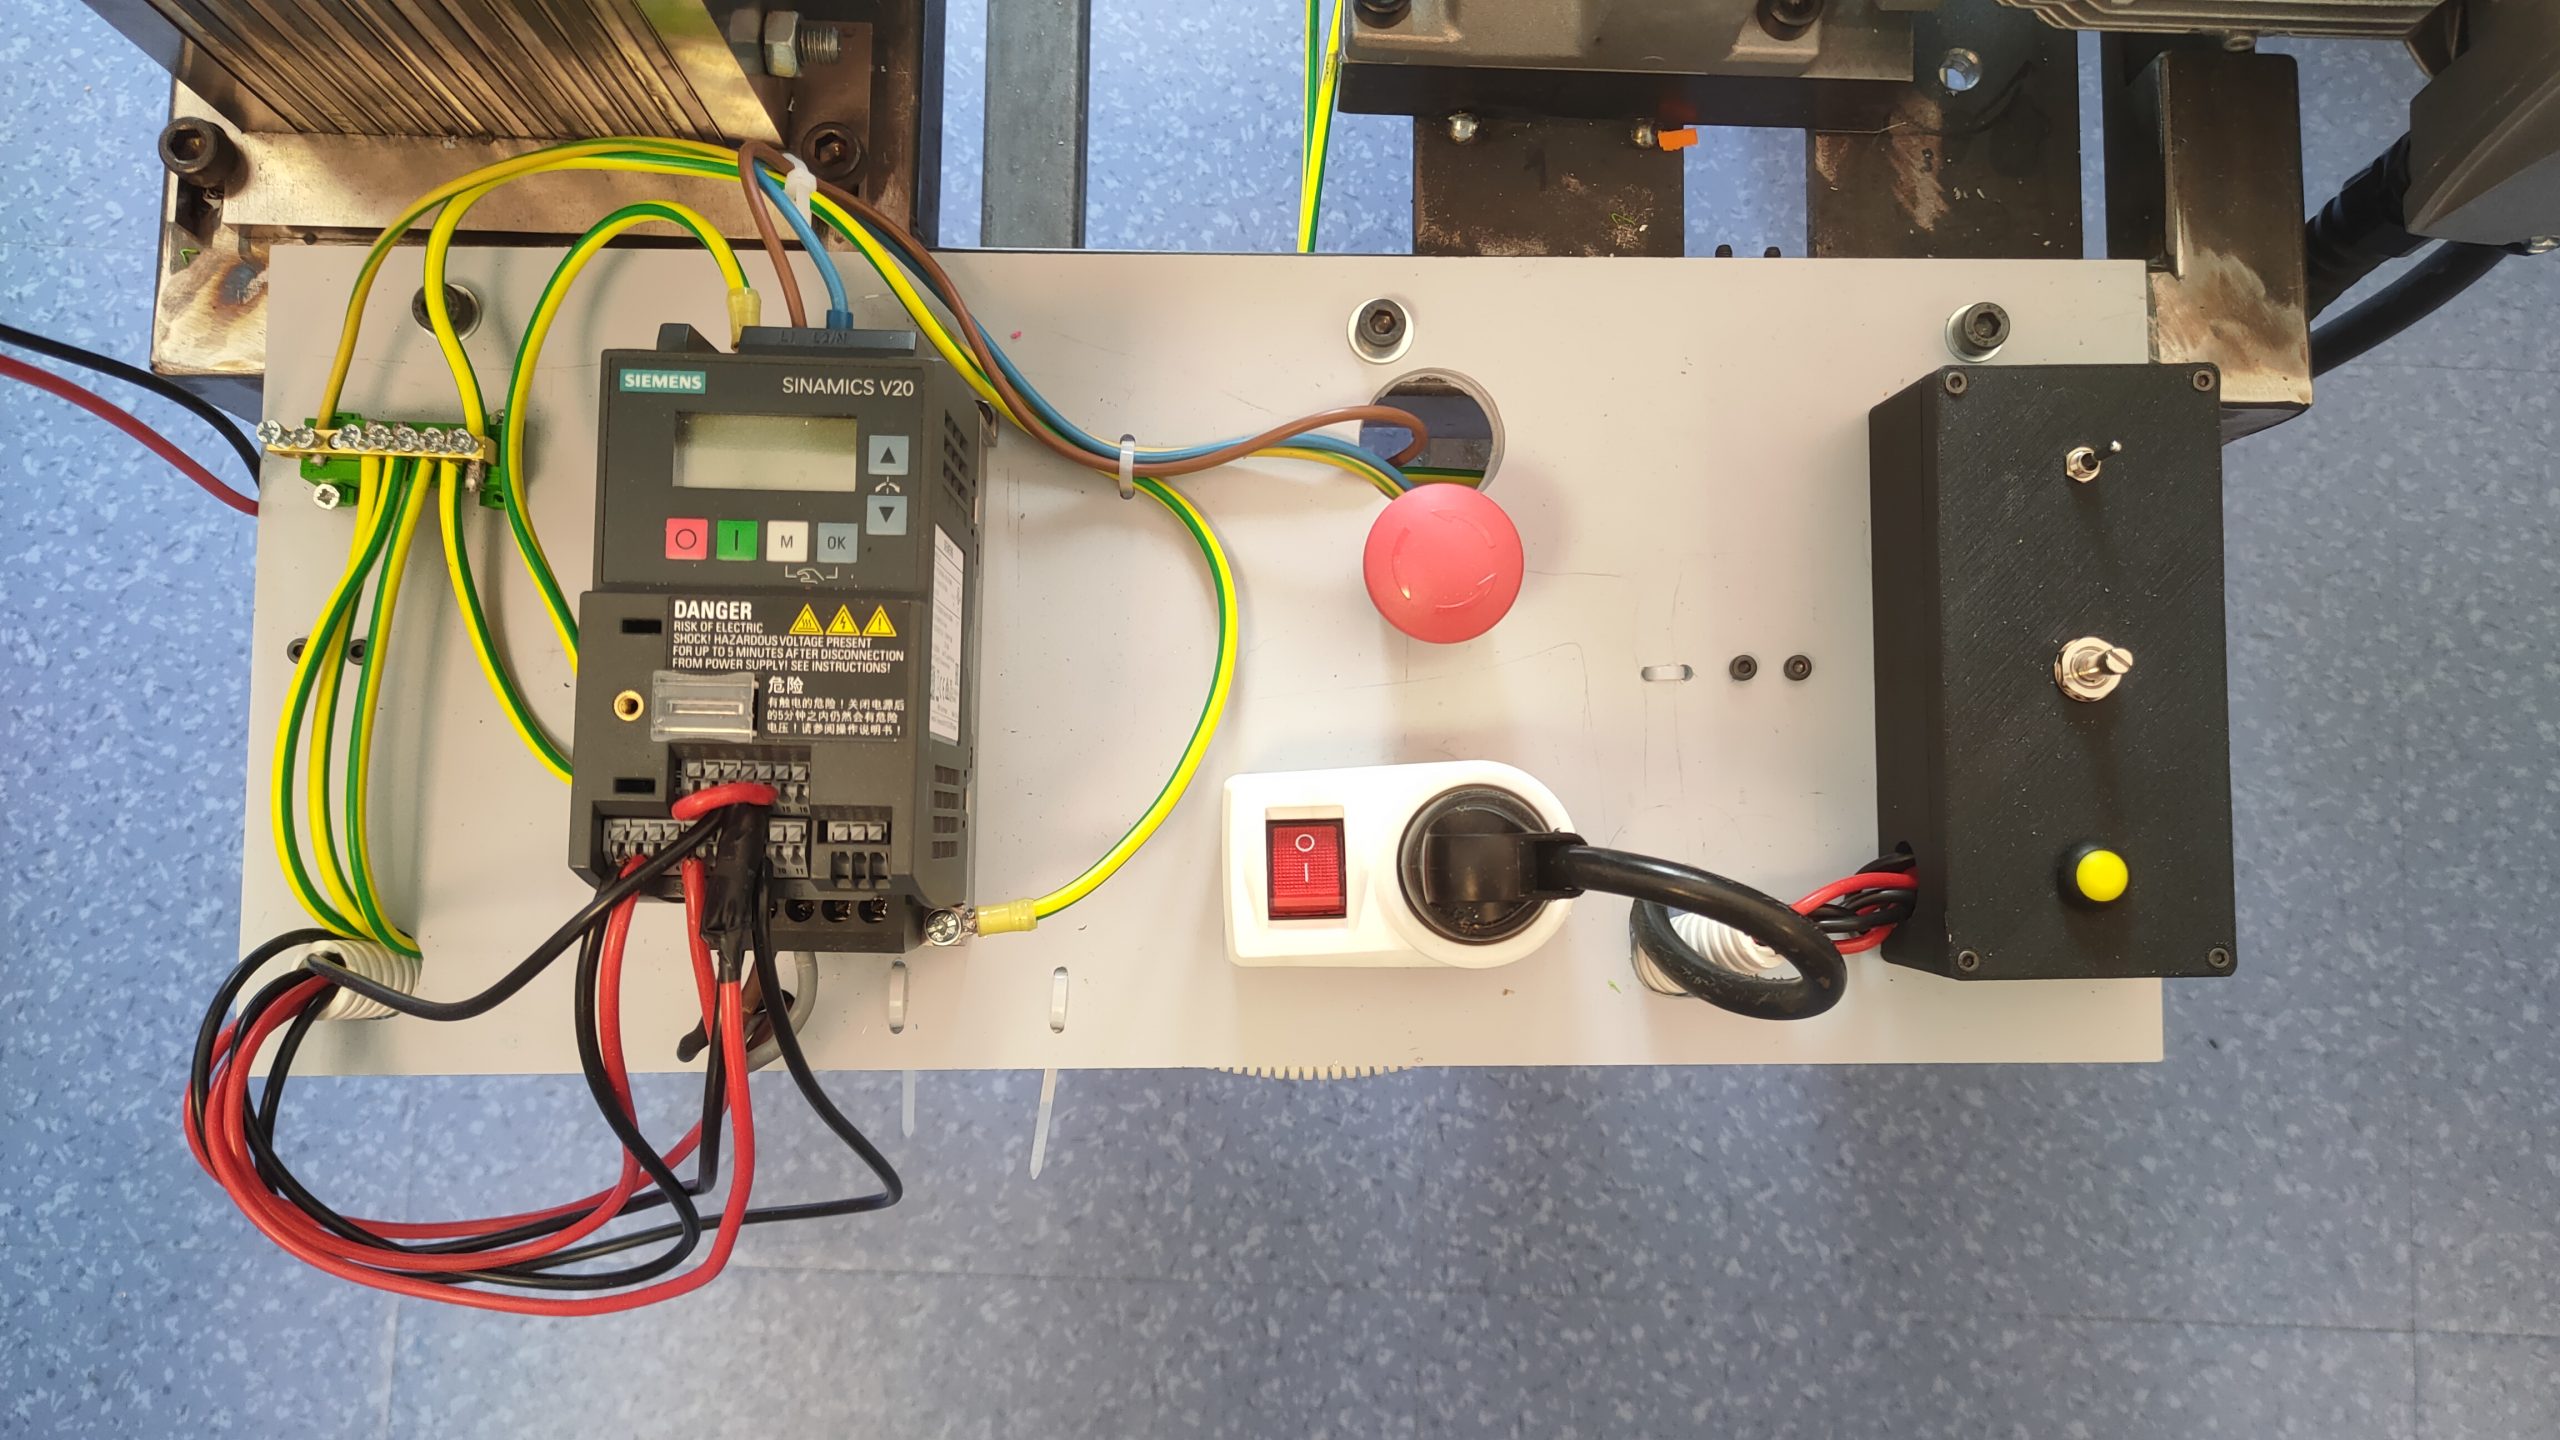
Nous disposons d’un moteur qui fonctionne en triphasé : c’est-à-dire qu’il est alimenté par 3 phases contrairement au système de courant monophasé qui lui n’est composé que d’une phase et d’un neutre (le système monophasé est le plus répandu, et alimente certainement votre réseau domestique). Ainsi, pour alimenter le moteur, nous devons utiliser un variateur de tension qui prendra du monophasé en entrée, et sortira du triphasé pour le moteur. Après avoir compris tout ceci, et avec le matériel nécessaire; incluant notamment des câbles de mise à la terre pour protéger l’utilisateur, et plus généralement des câbles suffisamment épais pour supporter la charge de courant; il a suffi de suivre les consignes du constructeur pour procéder au câblage. Une fois cela fait, nous avons pris soin d’ajouter un bouton d’arrêt d’urgence coupant l’alimentation du système si enclenché, ainsi que plusieurs câbles de mise à la terre reliés à la carcasse du moteur, au bâti ainsi qu’au variateur afin de protéger l’utilisateur de potentielles fuites de courant.

Figure 2 : Panneau de commande

Contrôles du moteur

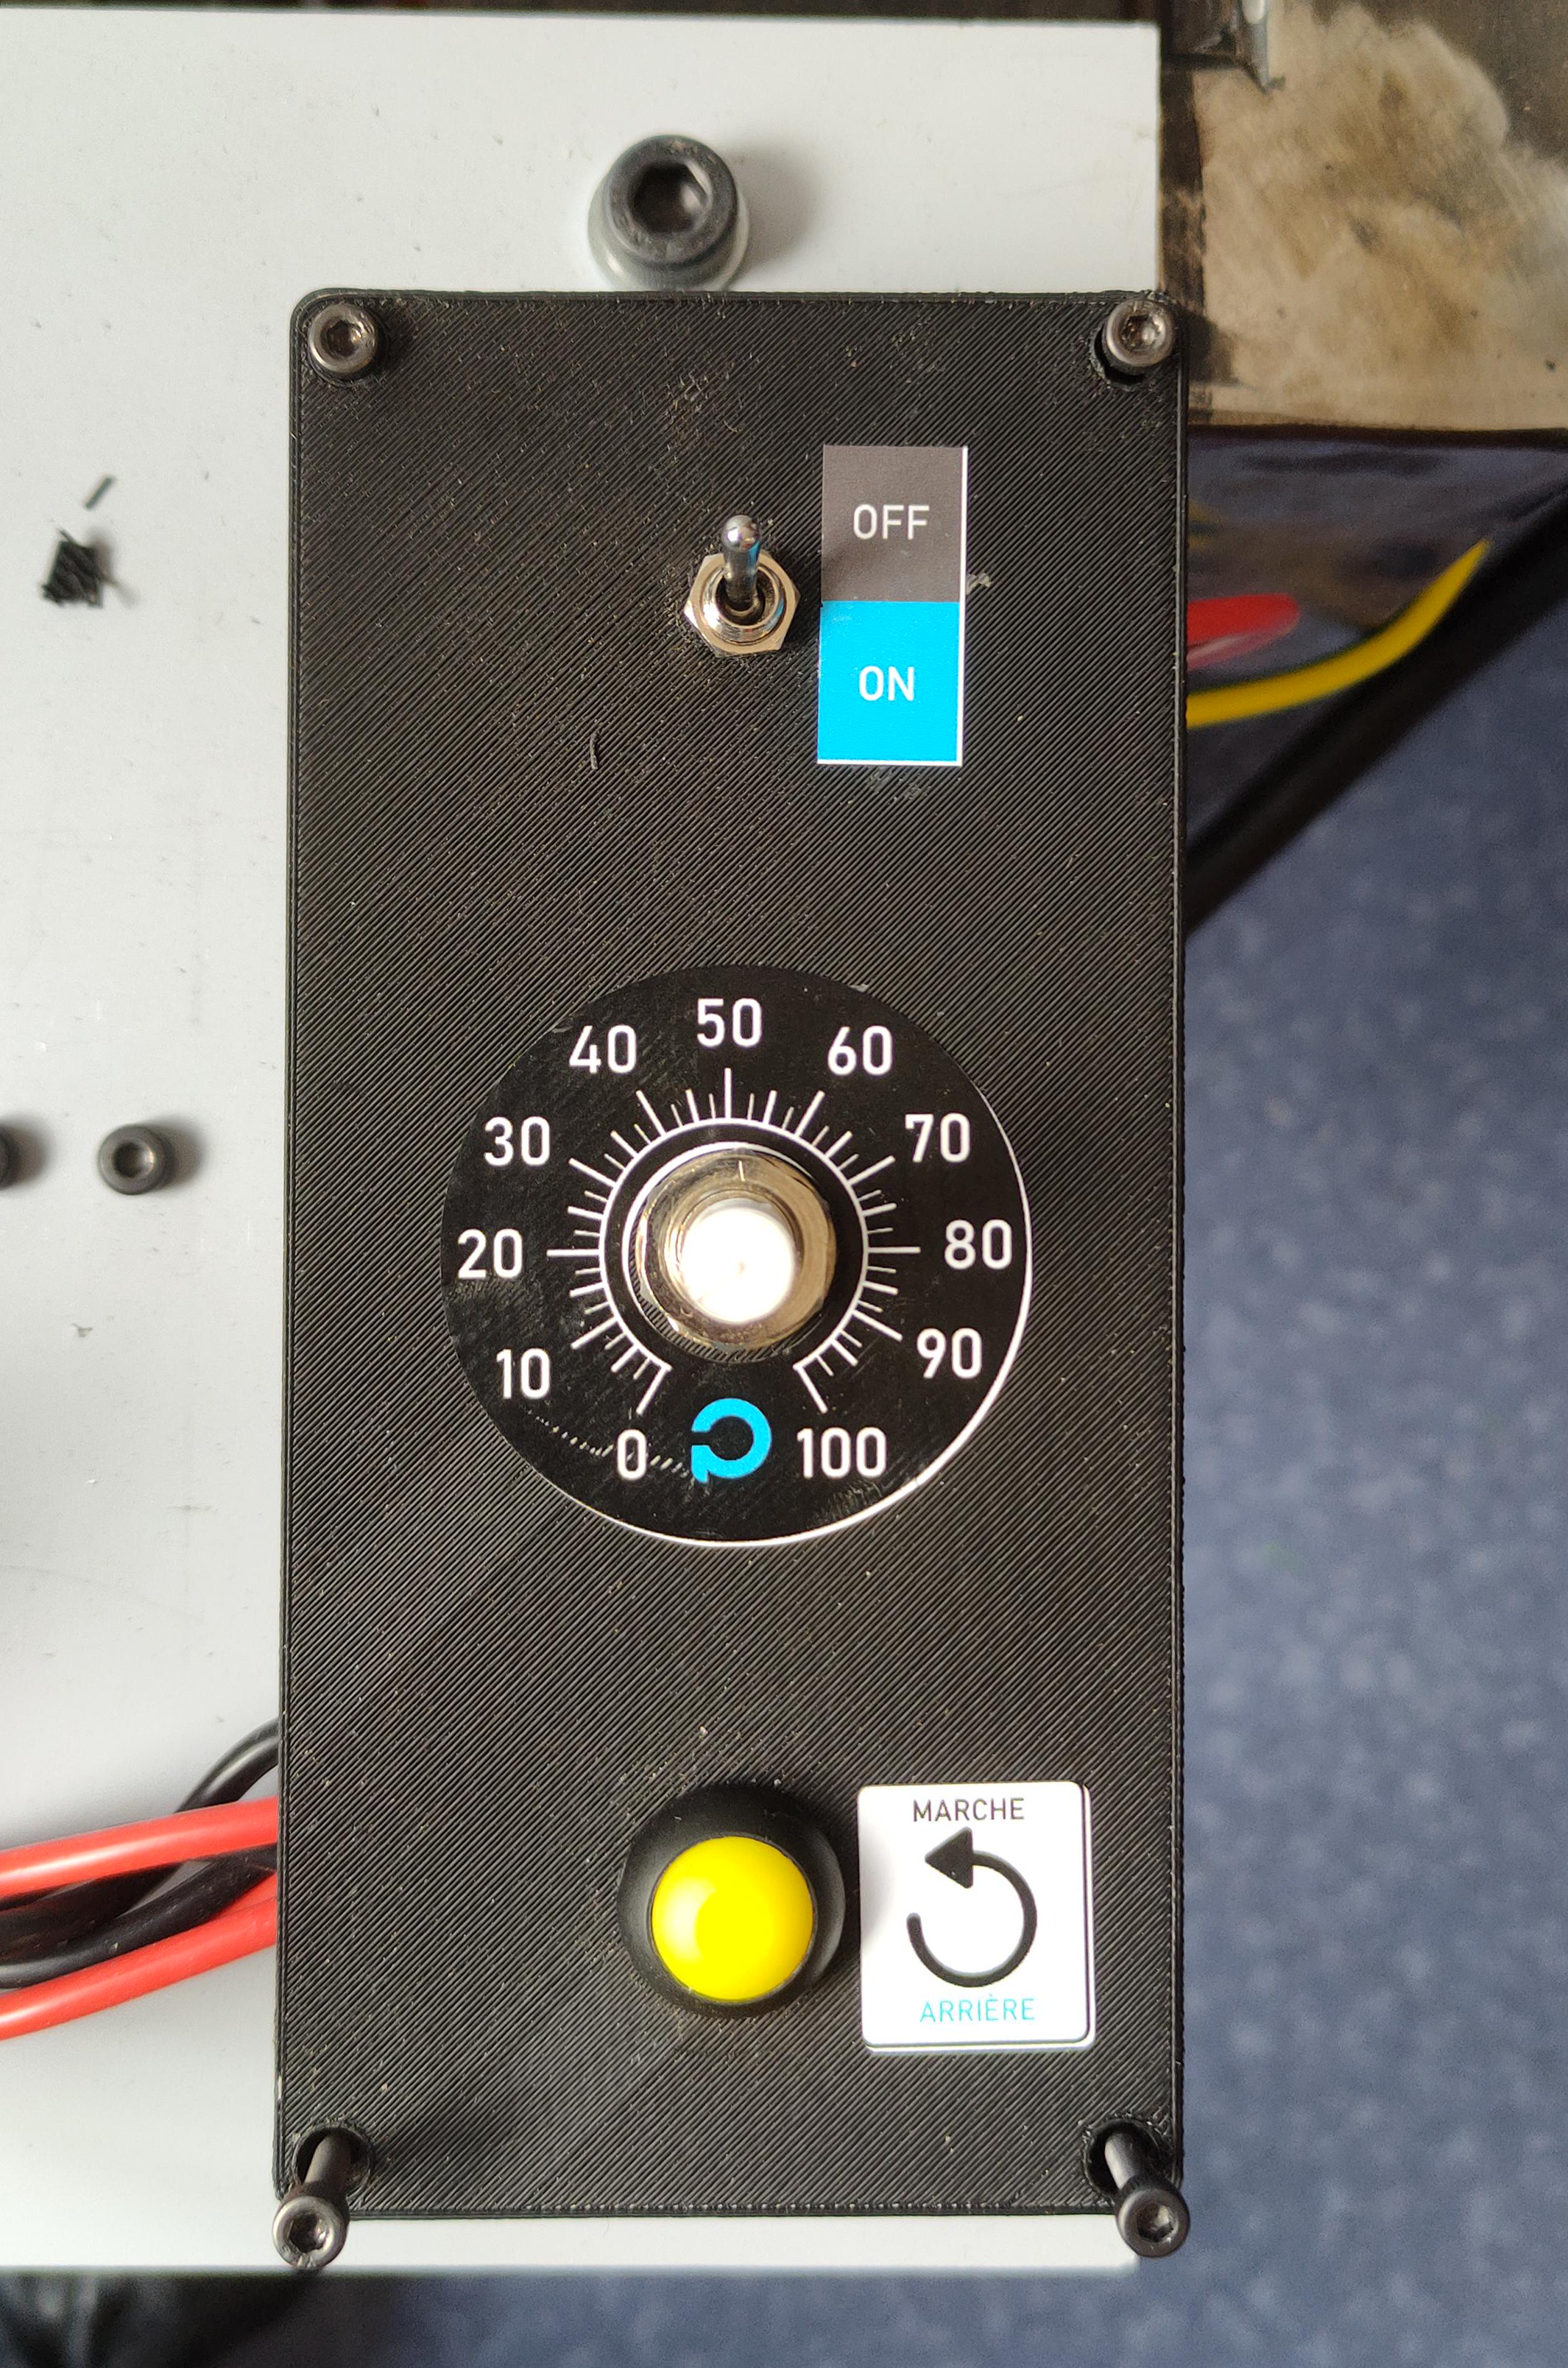
Le variateur que nous utilisons pour alimenter le moteur est programmable. Il dispose de plus de mille paramètres tous réglable individuellement. Par ailleurs, il propose certaines pré configurations de commande avec un schéma électrique associé. Ainsi, en sélectionnant la configuration la plus adaptée par rapport au cahier des charges, et en connectant tous les boutons aux bonnes entrées et sorties du variateur selon le schéma en question, nous disposons de deux boutons de commande et d’un potentiomètre pour régler la vitesse de rotation. Pour une meilleure présentation, nous avons pris le temps de modéliser et imprimer en 3D un boîtier avec des emplacements pour les boutons, ainsi que des autocollants pour une meilleure lisibilité des commandes.

Figure 3 : Boîtier de commande

Protéger l’utilisateur

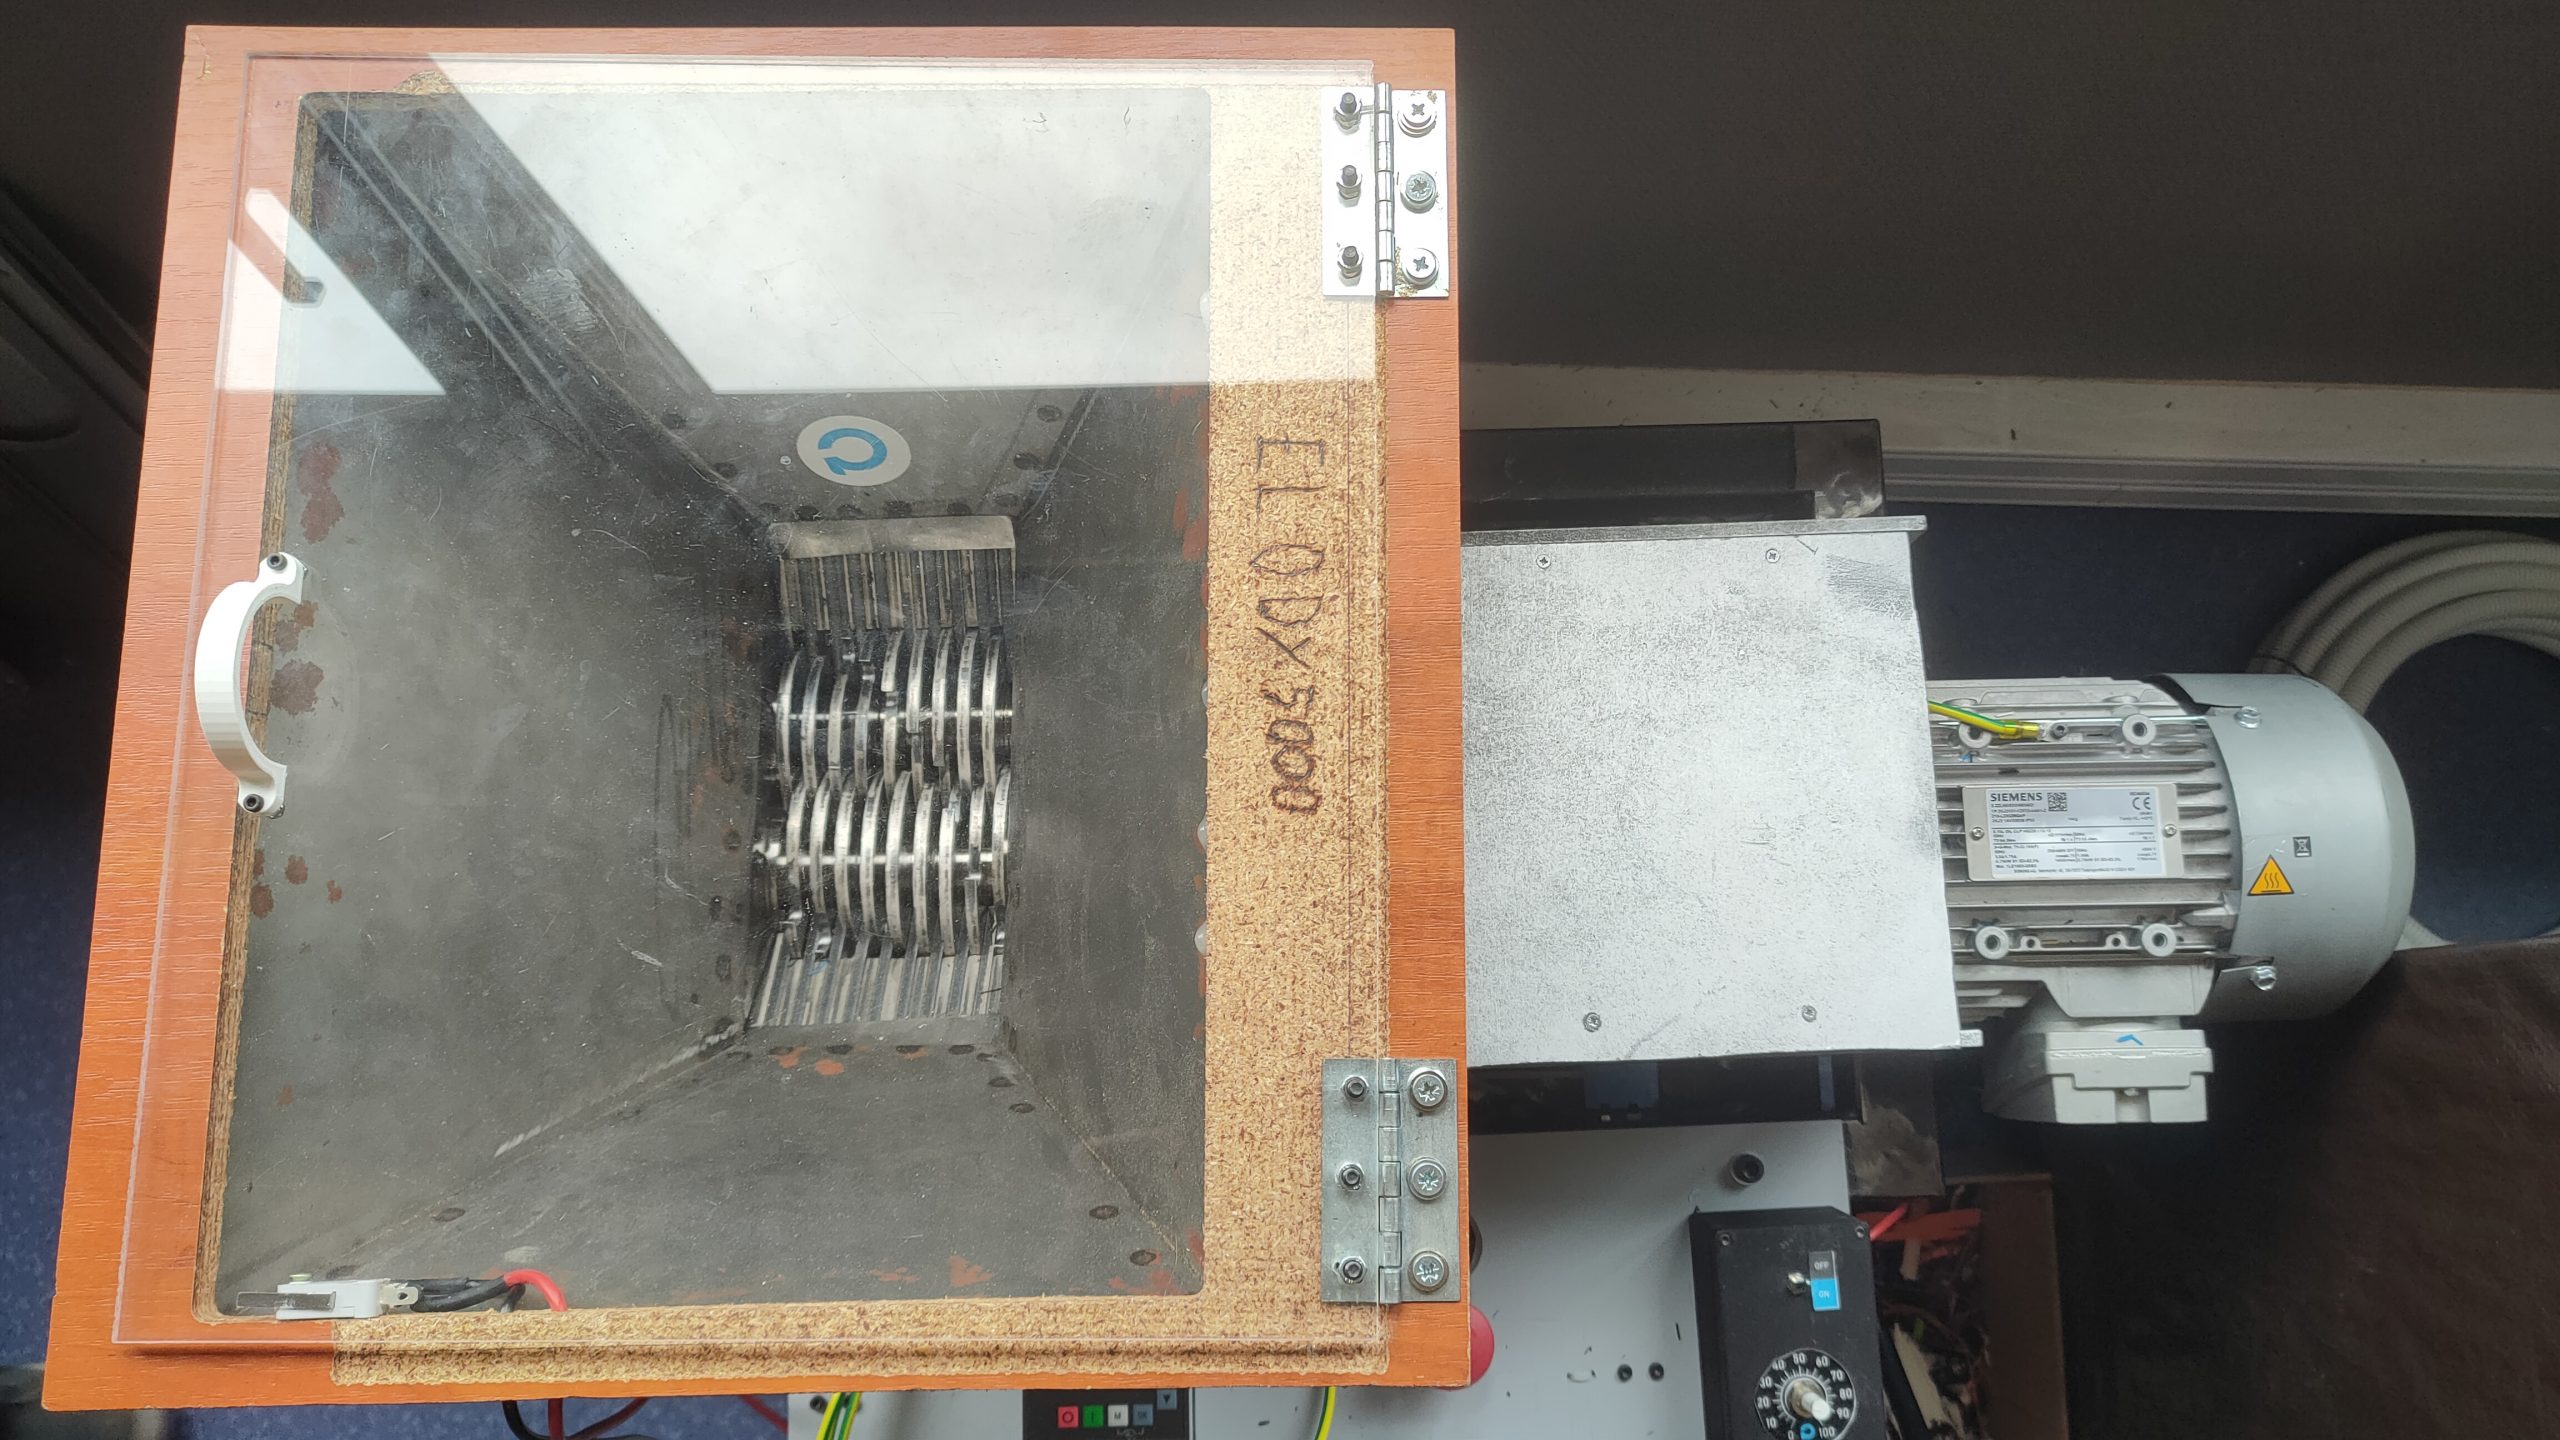
Afin de protéger l’utilisateur, nous avons mis en place un capot ouvrant au-dessus de l’entonnoir, et en dessous duquel nous avons placé un capteur détectant l’ouverture du capot, afin de couper l’alimentation du moteur s’il est en fonctionnement. Finalement, nous avons conçu un carter de protection en bois afin de cacher les éléments tournant notamment l’engrenage, pour éviter de s’y blesser.

Figure 4 : Broyeur vu du dessus

Revalorisation des déchets

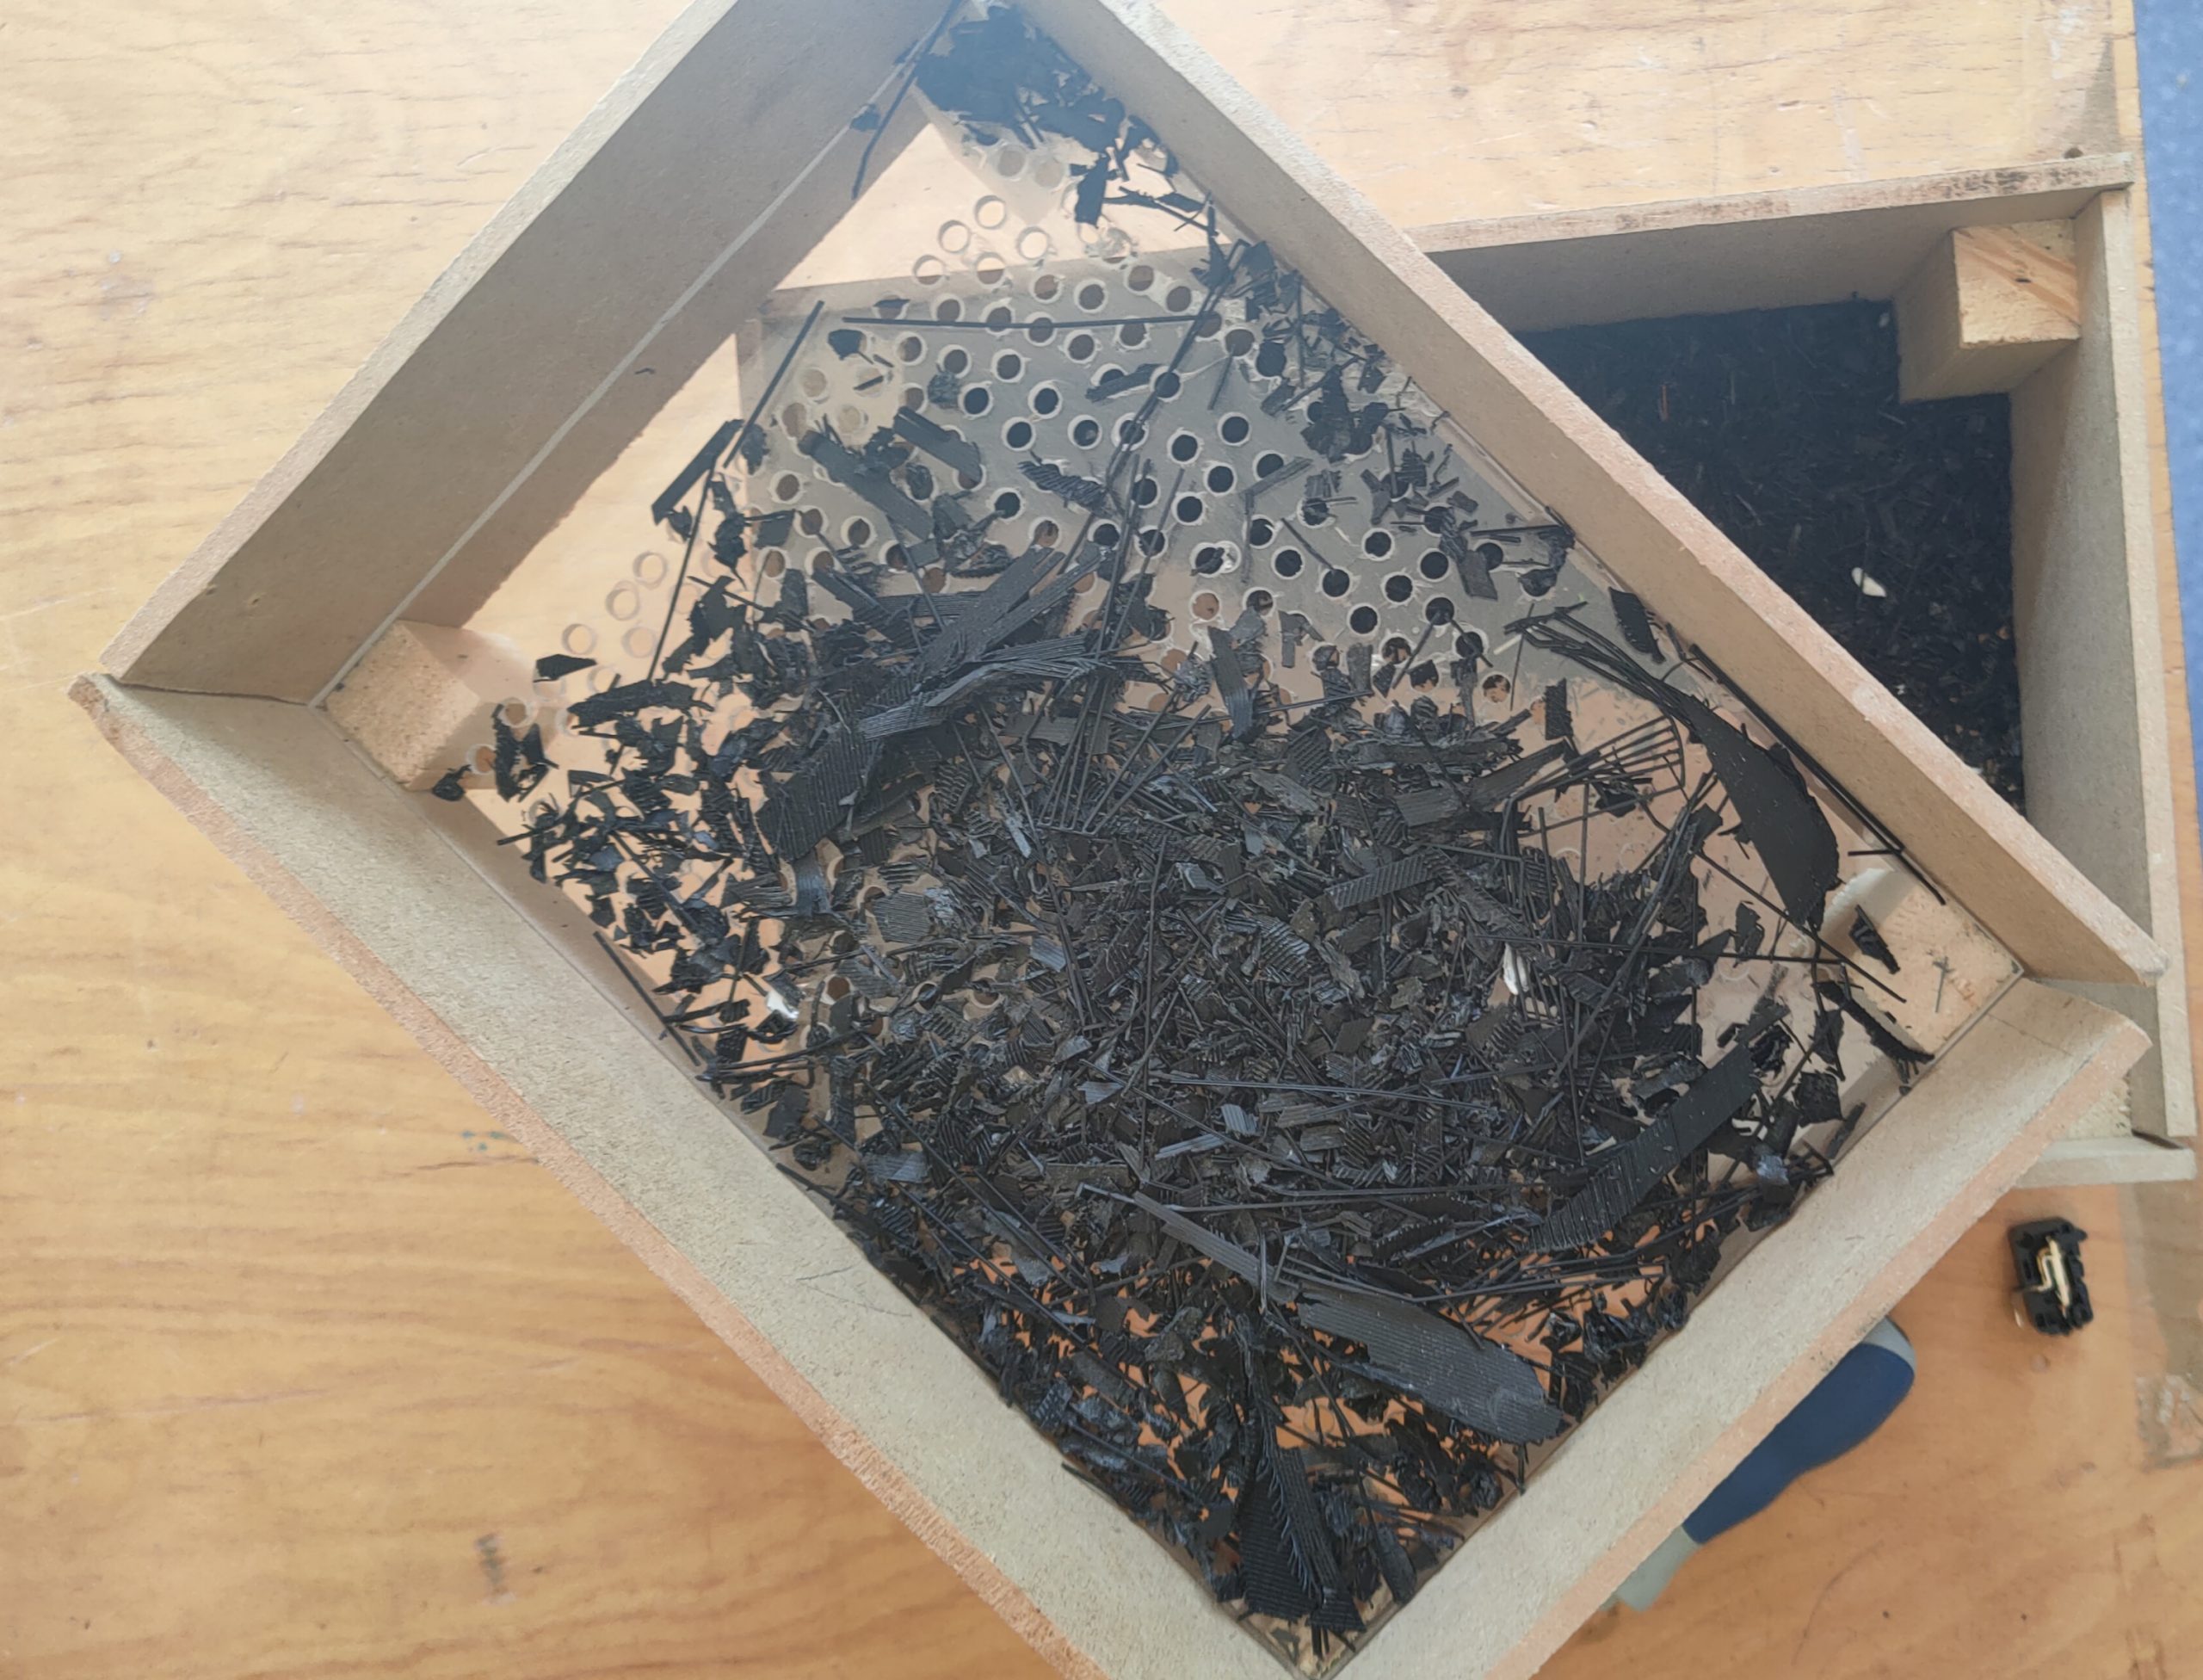
Figure 5 : Bac de récupération à 2 étages avec tamis

Pour finir, nous avons eu l’idée de concevoir un bac de récupération à deux étages, avec une grille les séparant de manière à filtrer les débris à la bonne dimension pour l’extrudeuse. Ceux qui ne conviennent pas pourront subir un nouveau passage au broyeur jusqu’à passer entre les mailles de la grille.

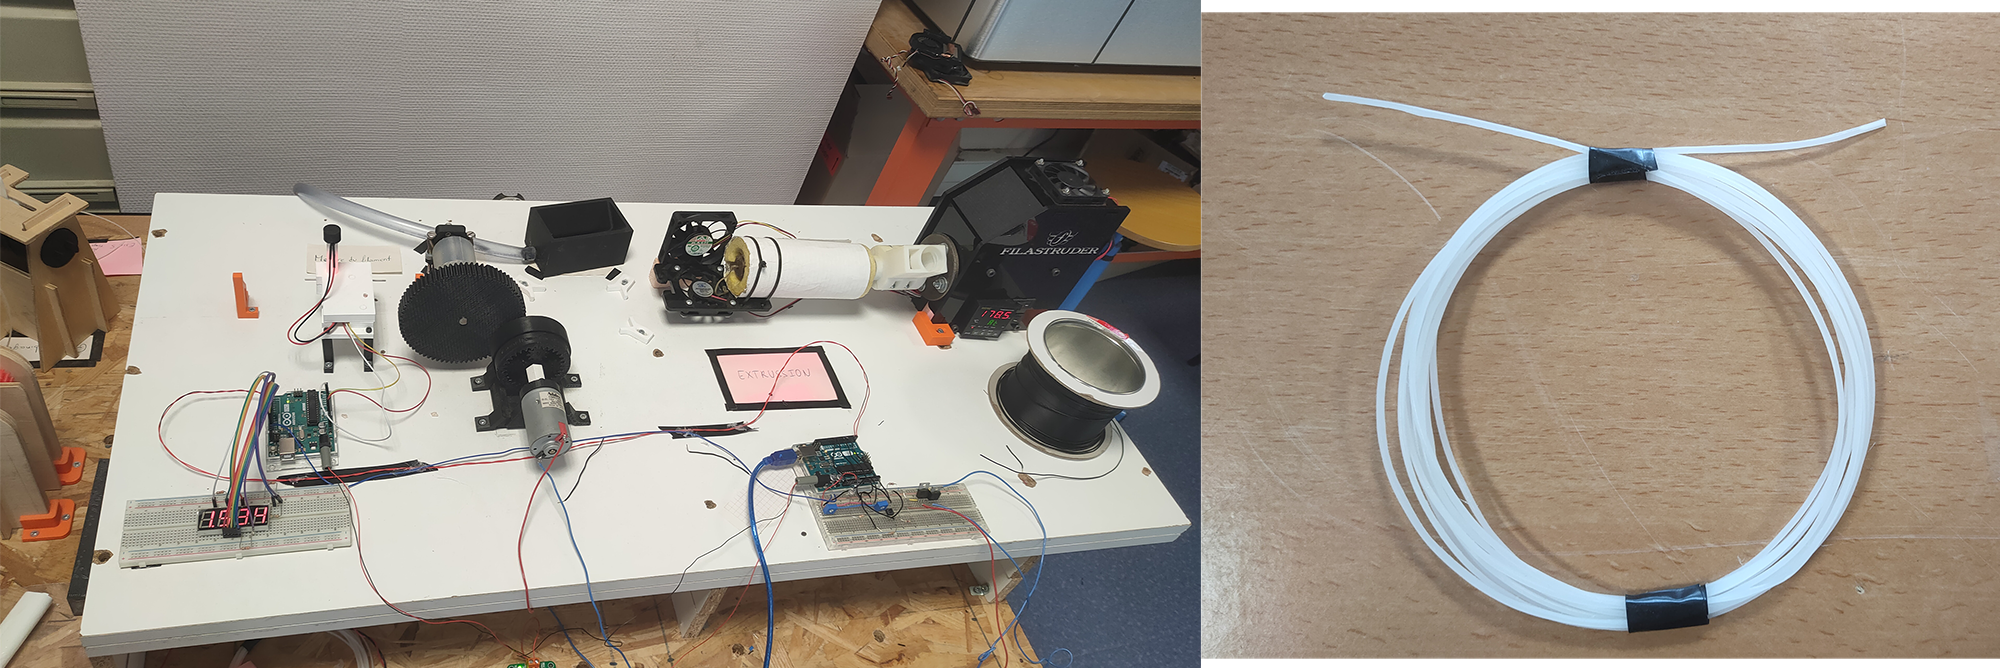
Figure 6 : Extrudeuse et échantillon de bobine créée

Vous pouvez observer ci-dessus un échantillon de bobine créé par l’extrudeuse, à partir de billes de plastique. Lorsque l’extrudeuse sera de nouveau opérationnelle, nous pourrons exploiter le plein potentiel du broyeur et tenter de recréer des bobines à partir des déchets broyés!

Le meilleur pour la fin

Si vous voulez contemplez le broyeur en fonctionnement, nous vous invitons à consulter la procédure d’utilisation vidéo juste ici :

Compteur binaire motorisé

Salut les polypotes !

    Nous sommes Maëlys DUBOIS et Thomas BLAIN, étudiants en deuxième année de cycle préparatoire intégré à Polytech Angers. Pour notre quatrième semestre, nous sommes amenés à mettre en œuvre un projet, de A à Z. Notre objectif est de concevoir puis construire une maquette de démonstration (salons, forum, etc.) d’un compteur binaire motorisé, que l’on pourra facilement déplacer. Nous avons choisi ce projet car il nécessite des compétences en mécanique/conception et en informatique/électronique, domaines sur lesquels nous sommes complémentaires.

I. Présentation du projet

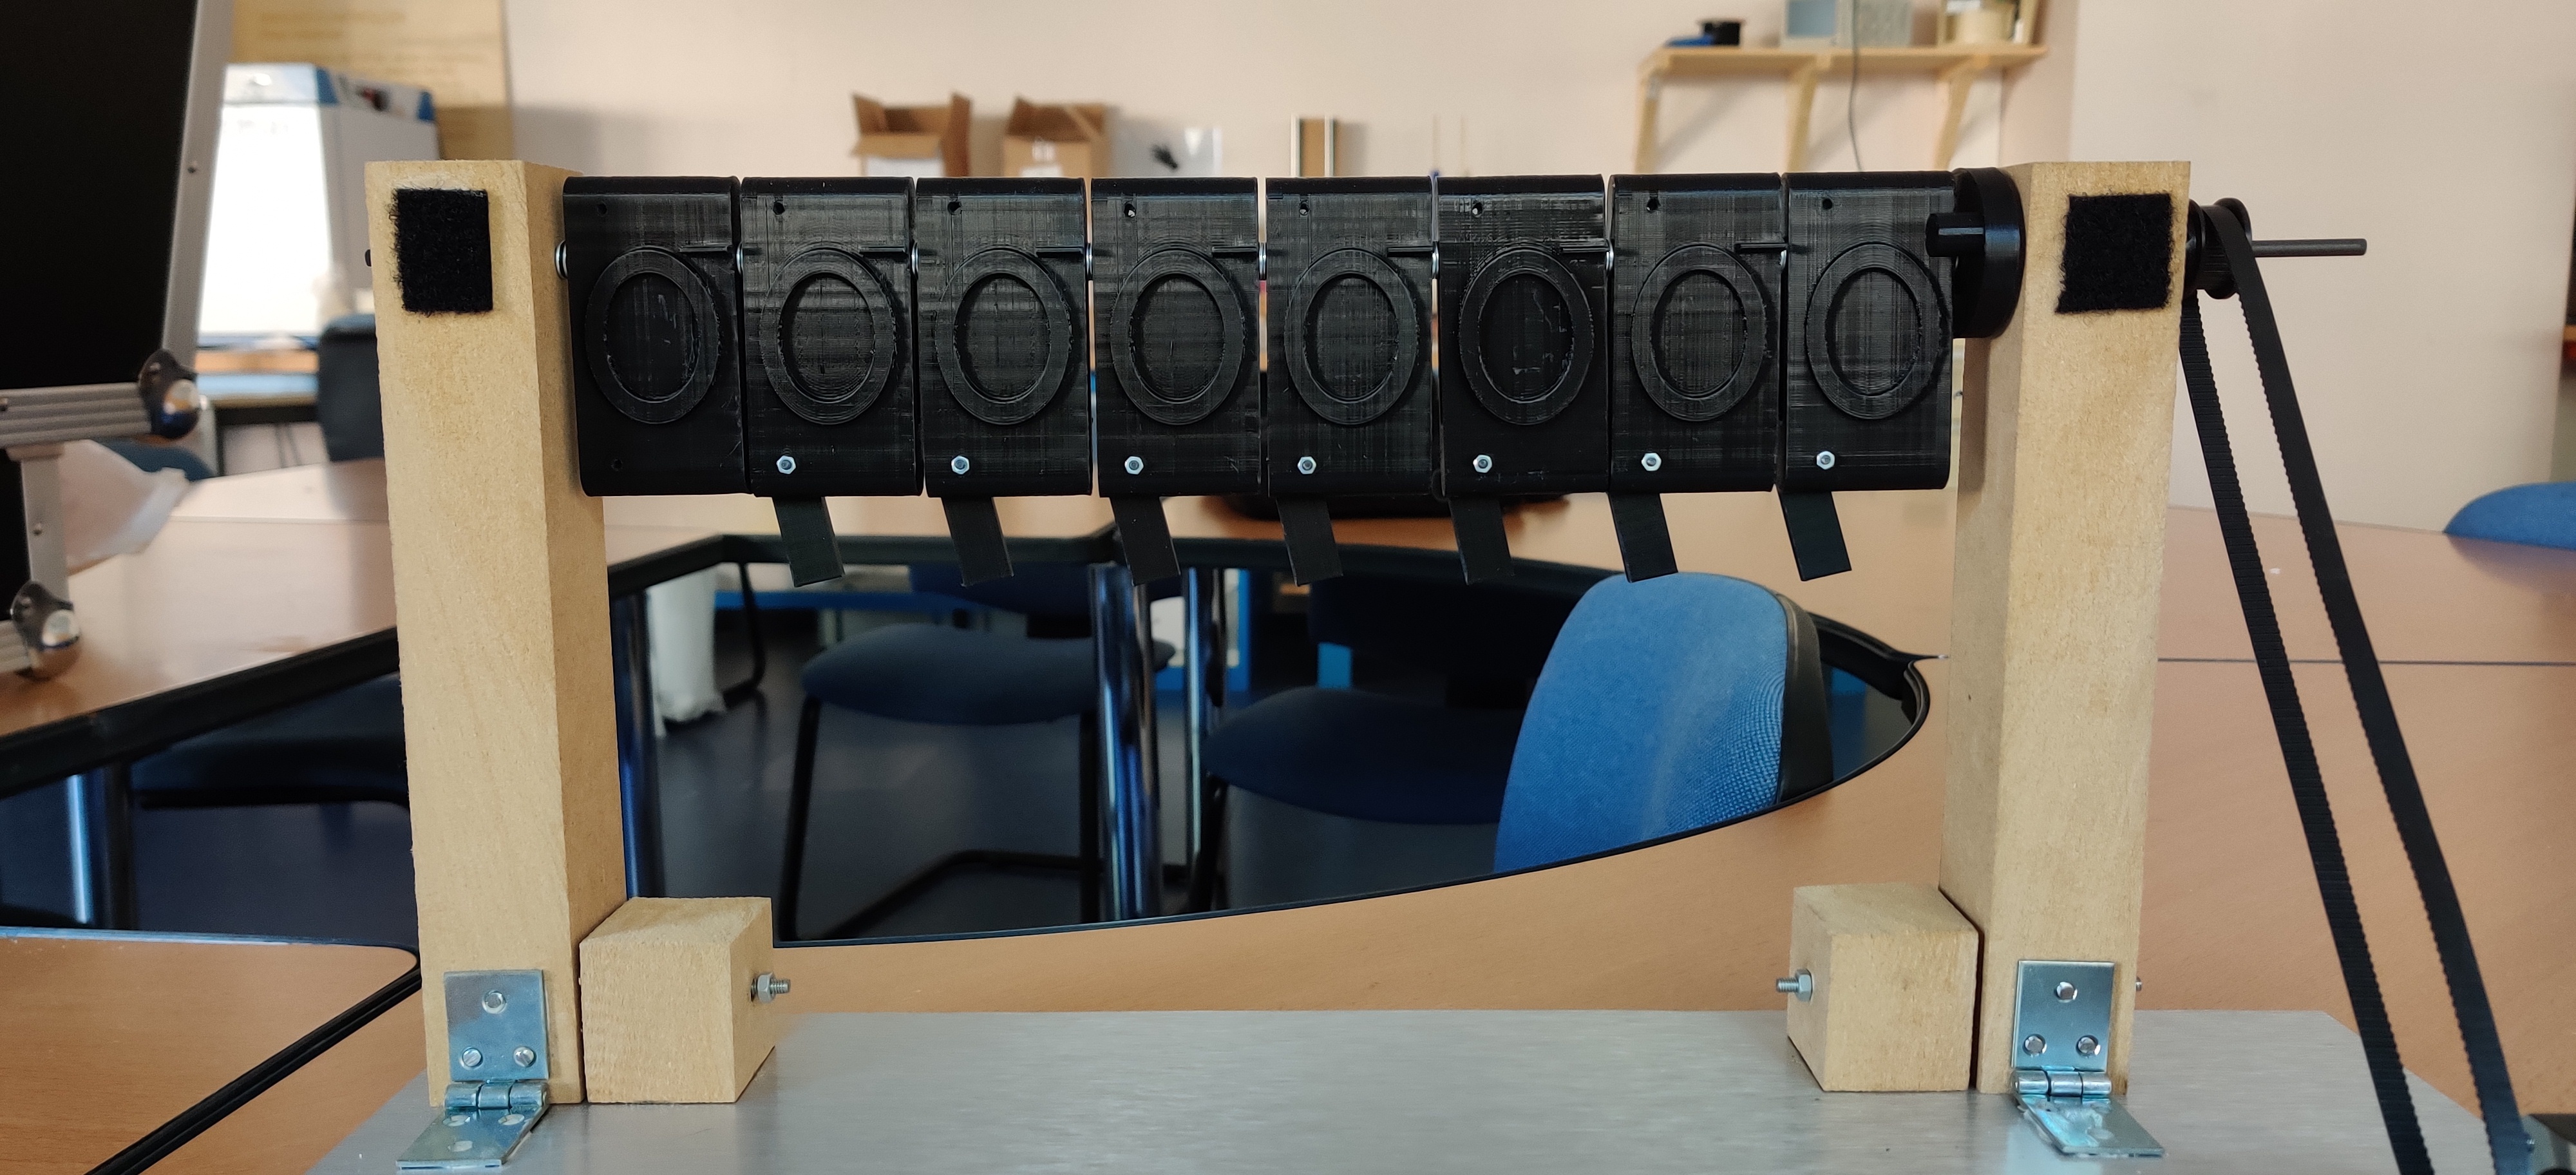
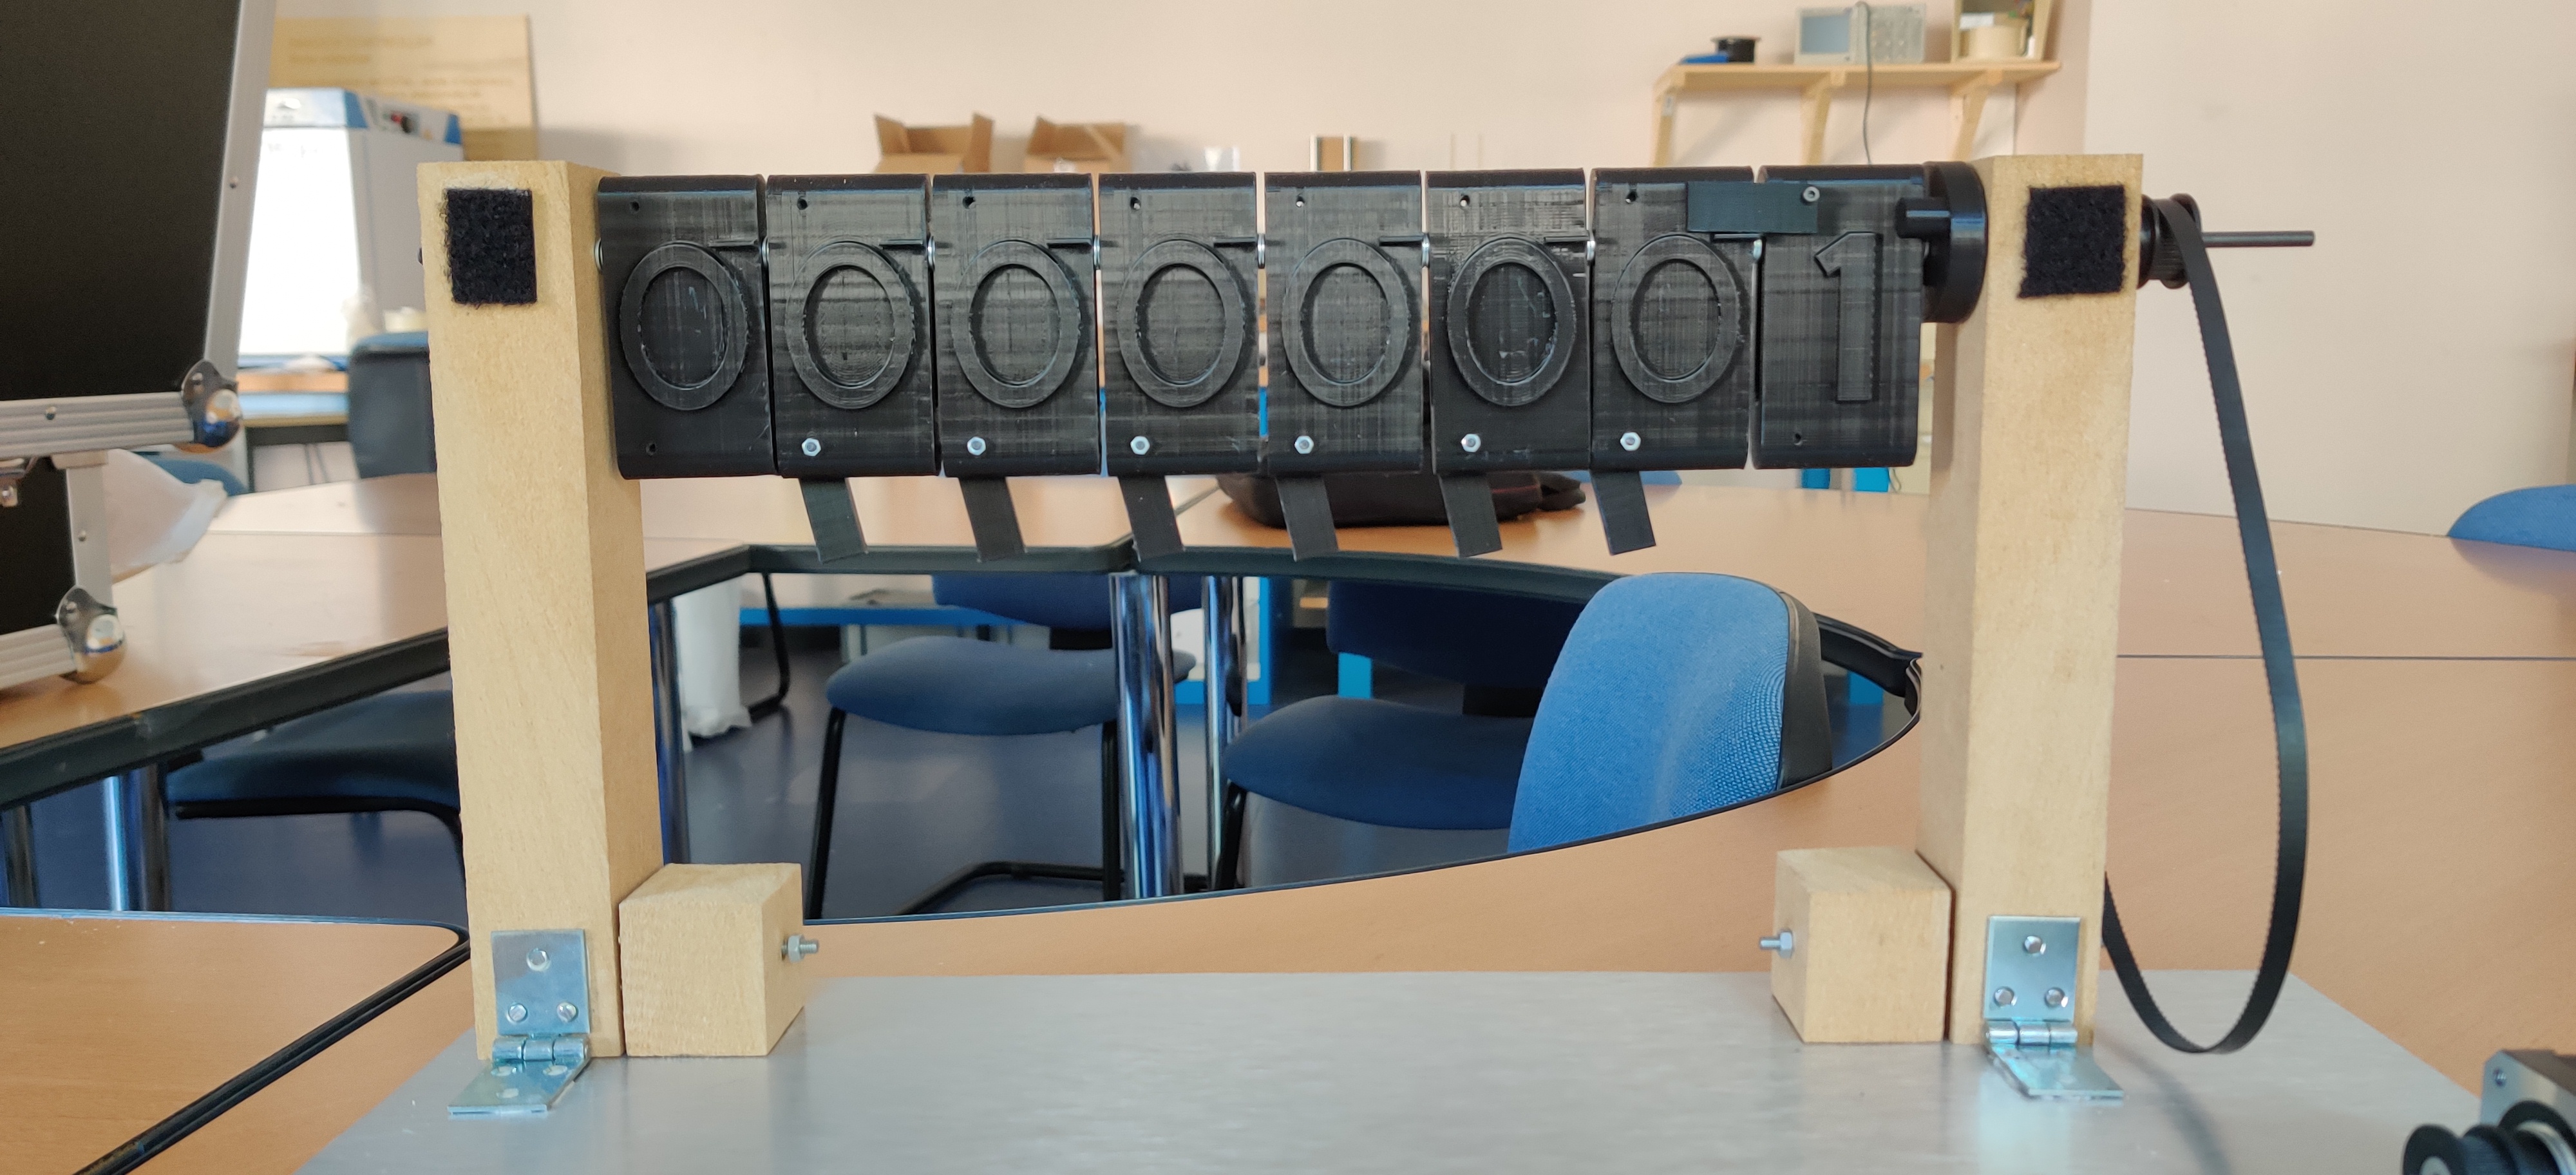
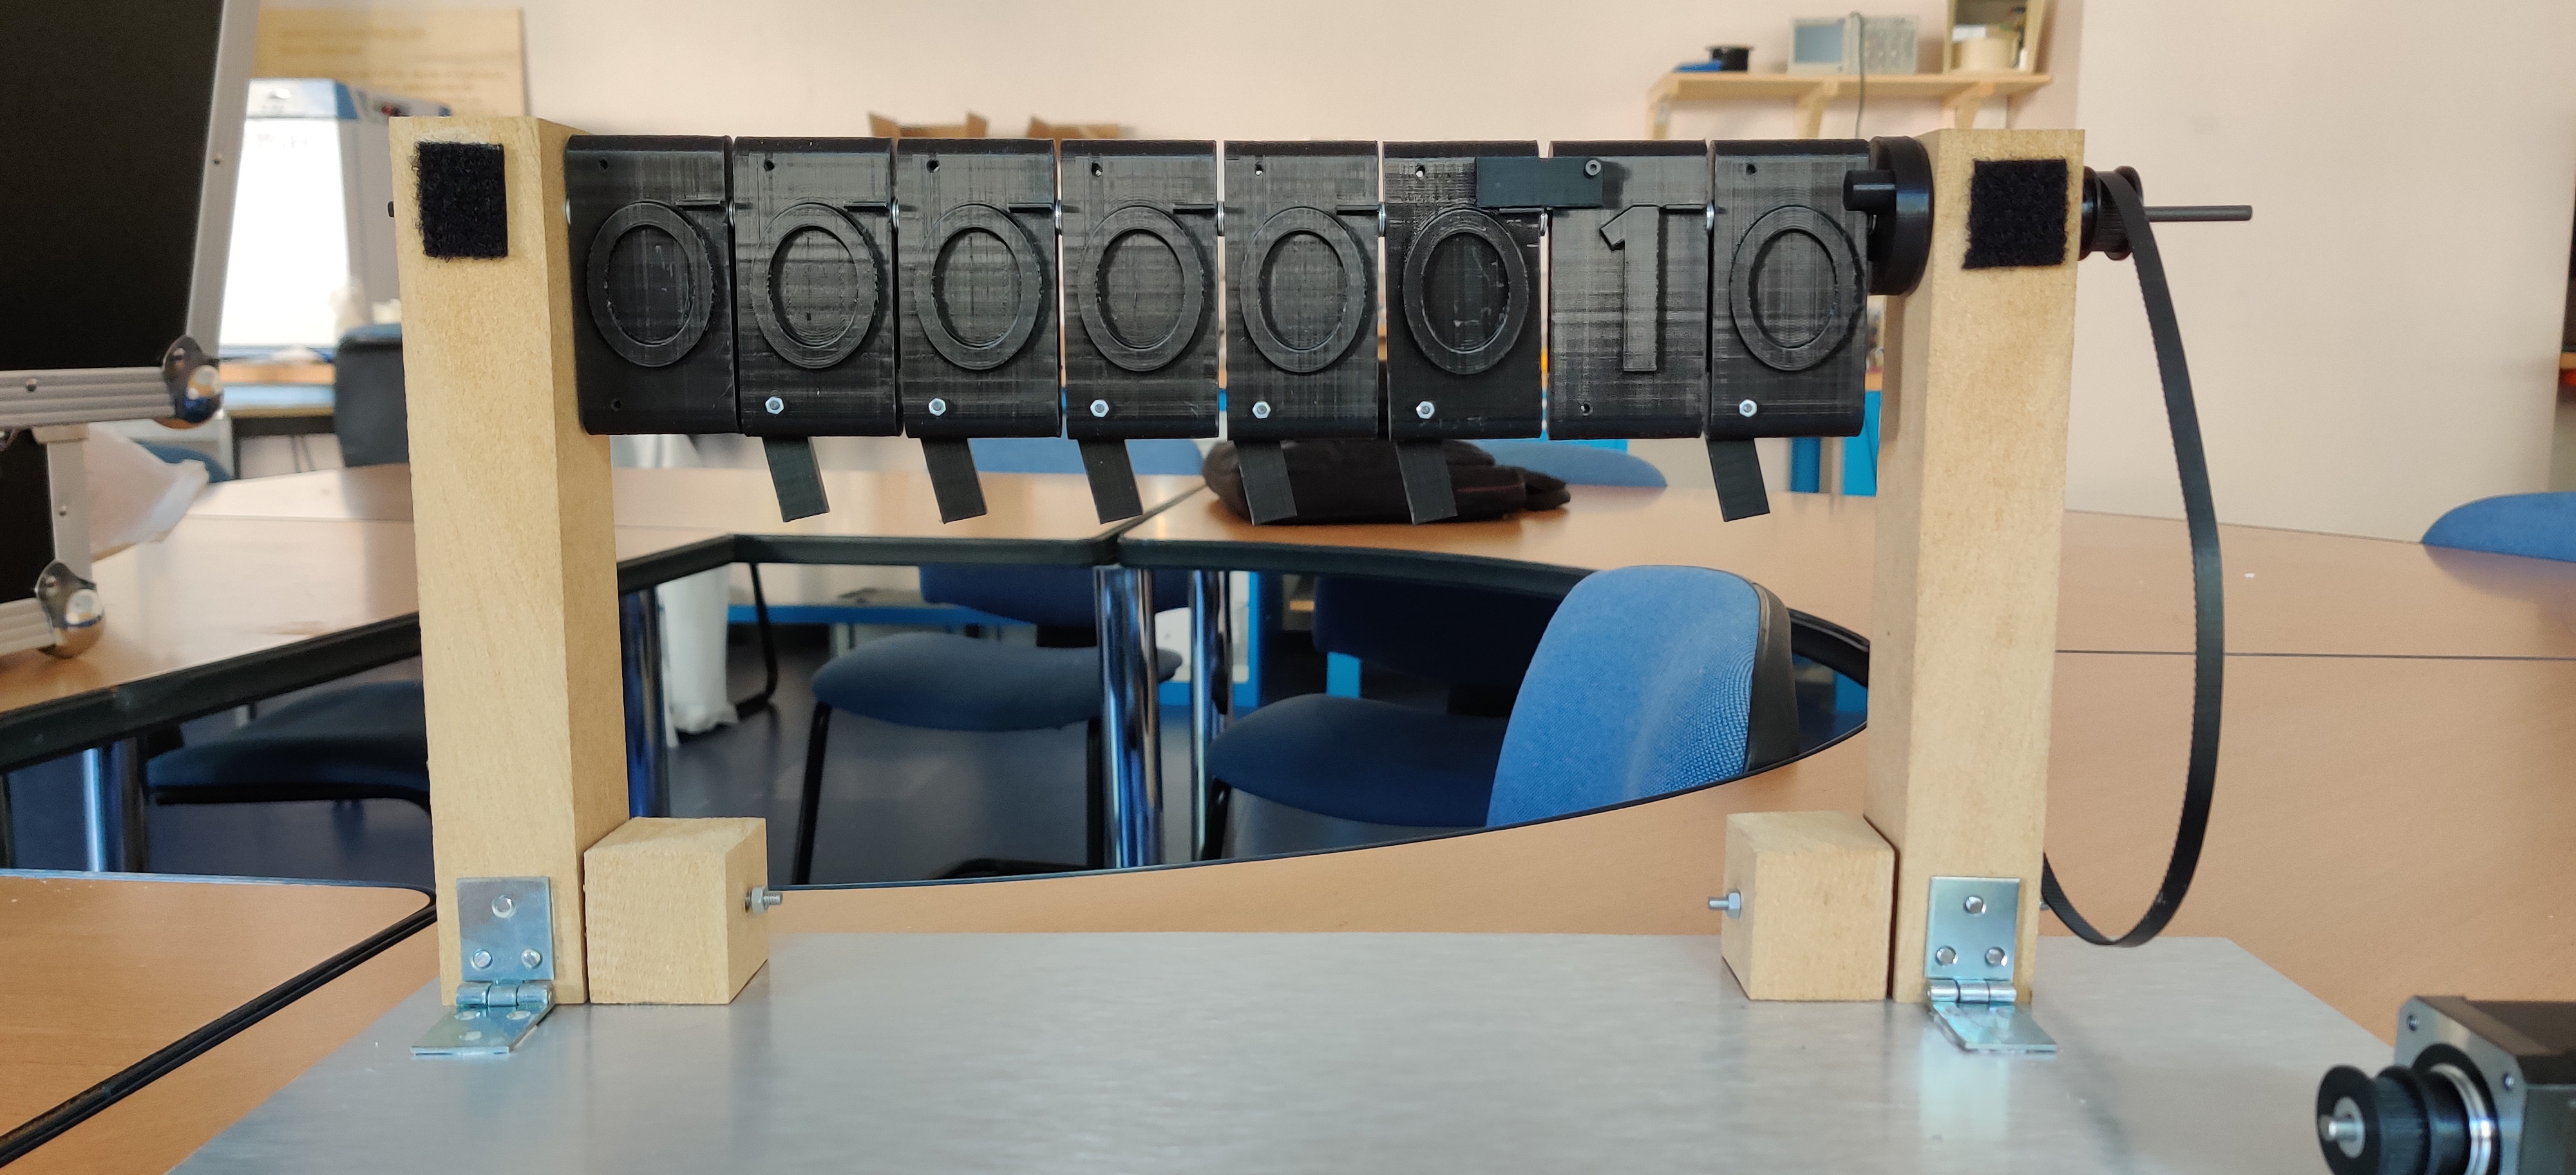
    Le système est composé de 8 pièces double face sur lesquelles il est écrit 0 d’un côté et 1 de l’autre, les pièces sont suspendues à une tige et la première est reliée à un moteur pas à pas qui, quand il tourne, entraîne la première pièce, qui peut ensuite, selon si elle affiche 0 ou 1, entraîner la pièce suivante… Cette disposition permet d’afficher les 255 premiers nombres en binaire dans l’ordre.
    Le cahier des charges du projet était très ouvert ; il demandait uniquement de concevoir le compteur et de le faire fonctionner électroniquement. Nous étions totalement libres sur les options de fonctionnement, le nombre de bits, etc. Les contraintes comprenaient la facilité de transport (poids, taille) et la création d’options en électronique à partir de matériaux simples.

    Vous pouvez voir ci-dessous le principe du système :

    Valeur 0 en binaire

    Valeur 0 en binaire

    Valeur 1 en binaire

    Valeur 1 en binaire

    Valeur 2 en binaire

    Valeur 2 en binaire

    Notre compteur comporte de nombreuses pièces, dont une partie imprimée en 3D, d’autres sont en dibond (plaque plastique entourée de plaques d’aluminium), et d’autres sont en bois.
    Notre objectif avec ce système est de pouvoir retranscrire au grand public le principe du langage binaire, tout en pouvant manipuler un système facile d’utilisation.
    Le principe de base est que vous choisissiez un nombre quelconque pour que le compteur vous affiche son équivalent en binaire.
    Vous pouvez expérimenter 3 modes de fonctionnement différents et indépendants parmi les suivants :
    – Incrémenter un à un grâce à un bouton poussoir. (incrémenter = +1)
    – Incrémenter en continu grâce à un bouton poussoir.
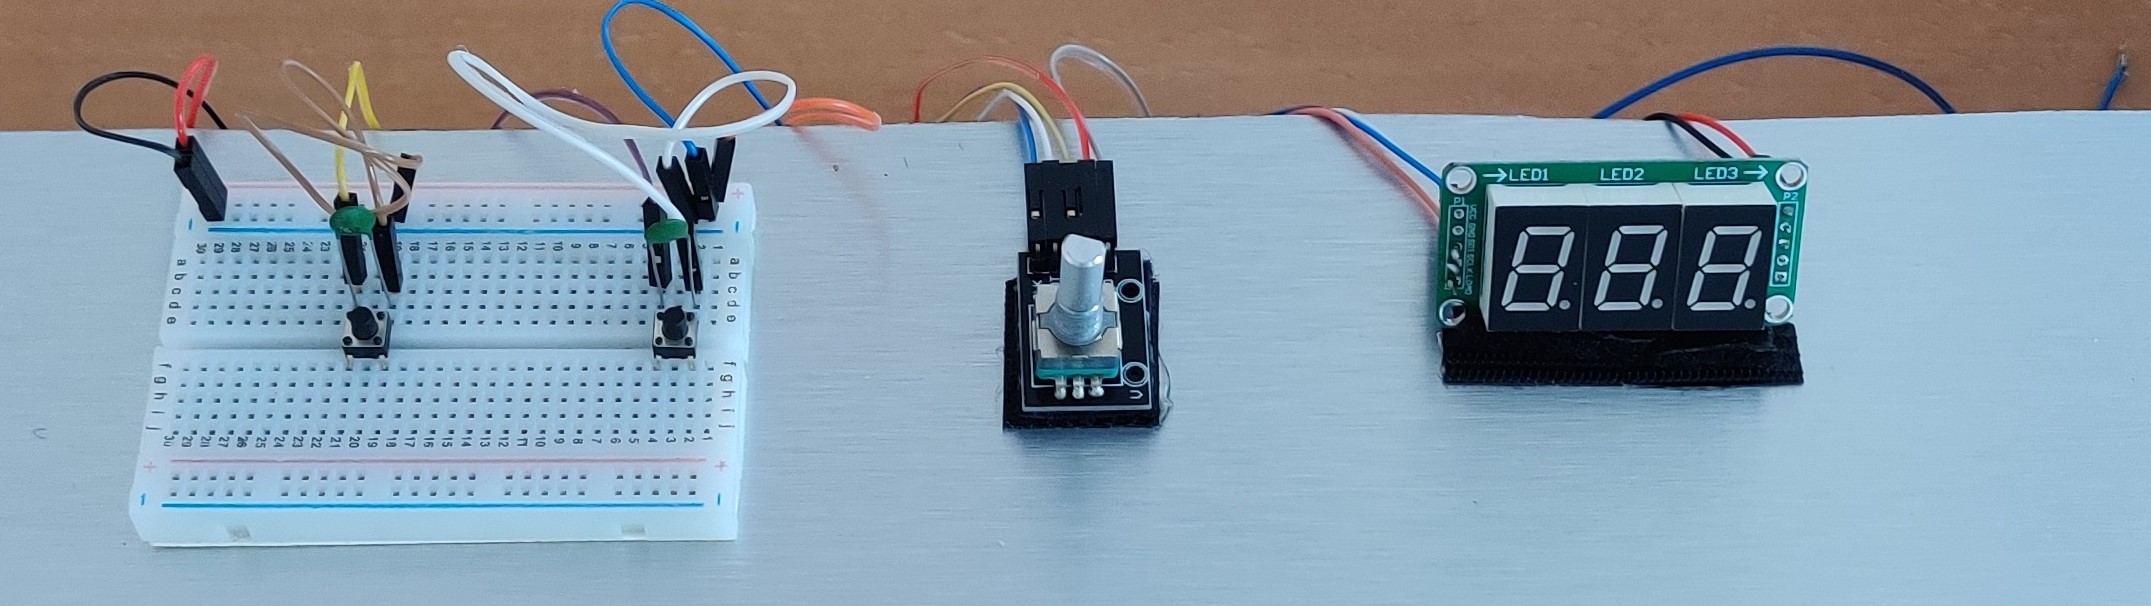
    – Choix du nombre à afficher (entre 0 et 255) en sélectionnant le chiffre souhaité avec un encodeur rotatif (avec bouton) qui commande un afficheur.

II. Travail réalisé

    Nous pouvons distinguer deux parties concernant la mise en forme de notre projet tutoré. Il est composé d’une partie informatique / électronique ainsi que d’une partie mécanique / conception / impression 3D.
    Nous avons débuté notre projet par une phase de discussion sur la conception de notre compteur en général et ses caractéristiques. Nous avons fait un premier choix non définitif concernant les fonctionnalités disponibles et leur application, la taille, le nombre de plaquettes numérotées (soit le nombre de bits), le type de moteur et son mode de transmission, le type de carte de commande de notre compteur, etc.

    Nous nous sommes par la suite lancés dans le dimensionnement des pièces pour que l’ensemble puisse rentrer dans notre valise et dans les essais de composants électroniques dont nous pourrions avoir besoin.
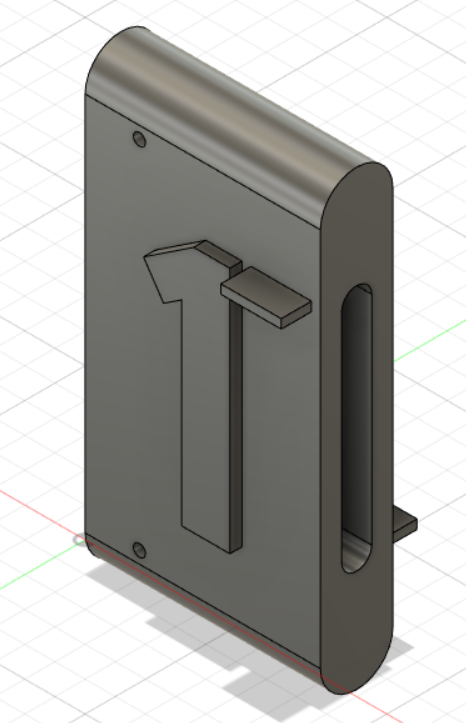
    Après avoir dimensionné les pièces sur le logiciel FUSION 360, nous nous sommes rendu compte que certaines pièces ne pouvaient pas être imprimés en 3D, étant donné leur taille trop importante.

    Modélisation plaquette numérotée sur Fusion360.

    Modélisation plaquette numérotée sur Fusion360.

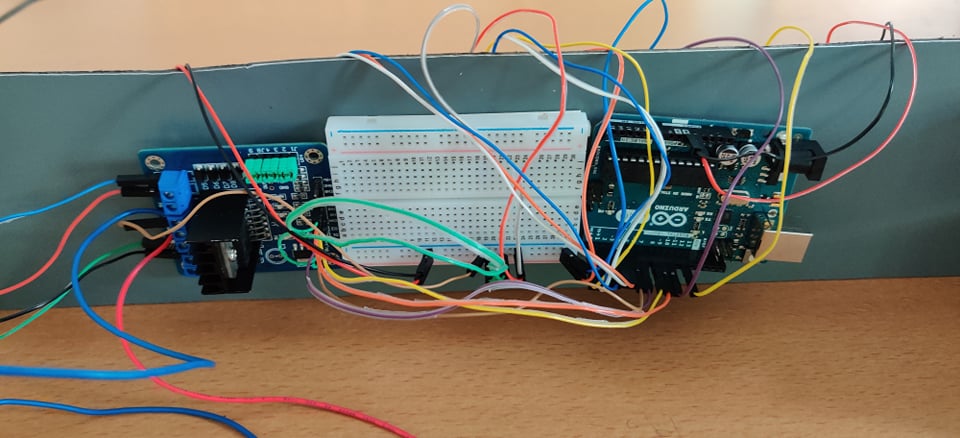
    La partie électronique du système est dirigée par une carte de commande Arduino UNO. Nous avons pu tester et configurer les fonctionnalités de comptage sur les afficheurs après avoir appris à utiliser le langage Arduino et son logiciel. Nous avons commencé à tester et programmer indépendamment chaque élément électronique dont nous pourrions avoir besoin pour ensuite commencer à les lier ensemble ou améliorer leur fonctionnement.

    Système électronique sous le fond de commande.

    Système électronique sous le fond de commande.

    Système électronique "partie commande".

    Système électronique “partie commande”.

    Nous sommes passés par des phases de recherche de composants que nous ne pouvons pas forcément concevoir en impression 3D.
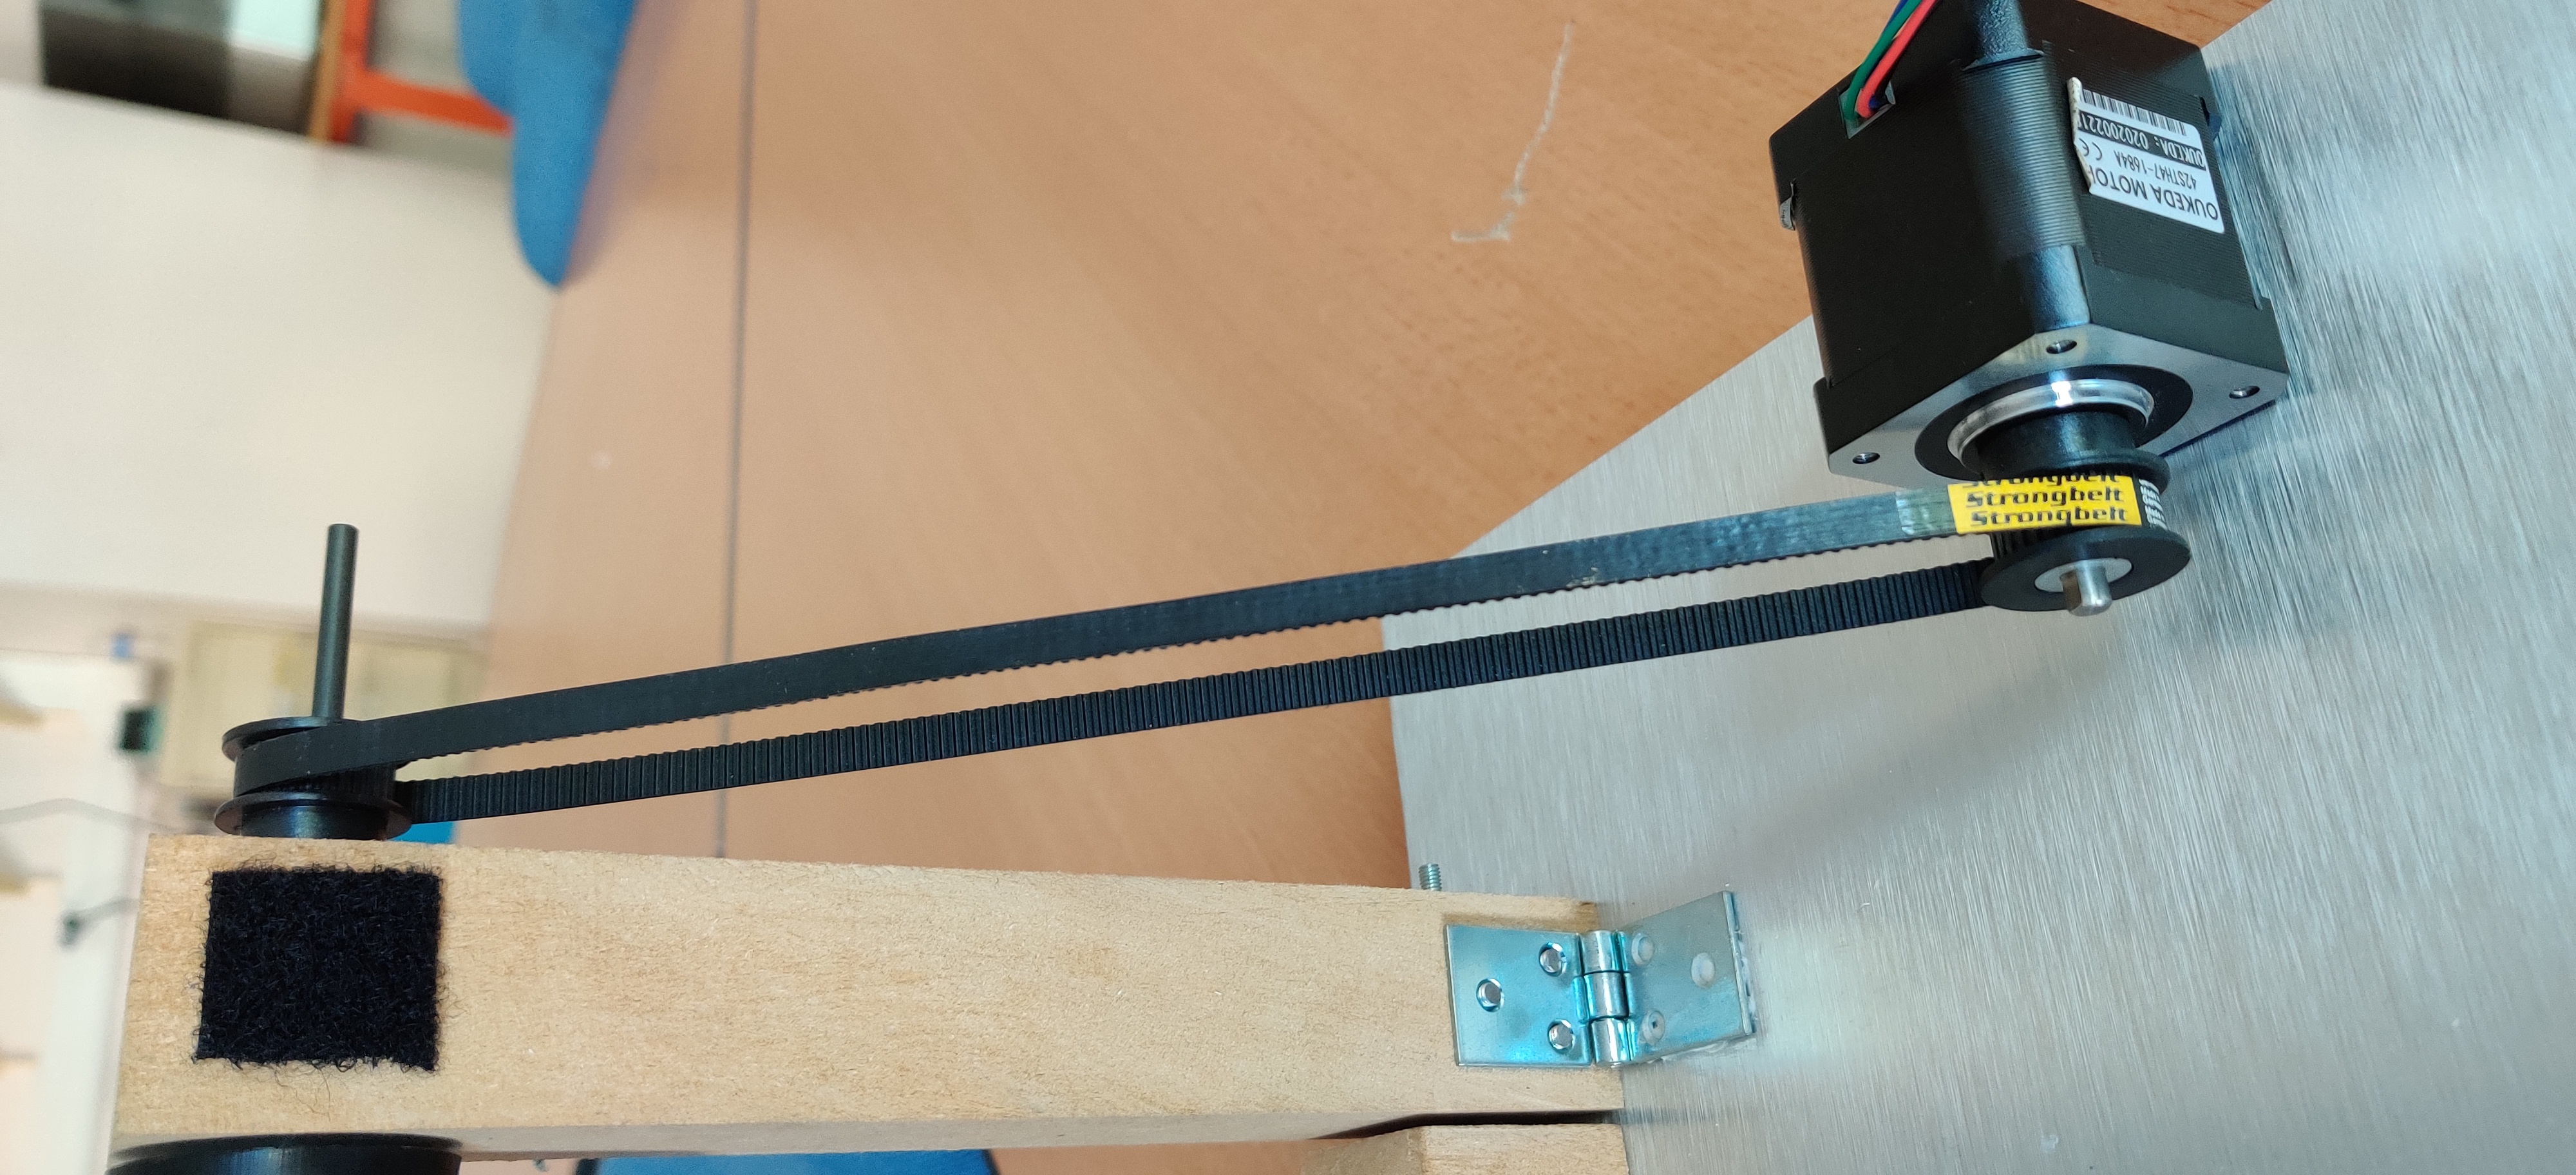
    Nous avons recherché quel moteur pas à pas serait le plus à même de convenir à notre système, quelles rondelles utiliser pour séparer les plaquettes, quelles charnières utiliser pour basculer notre compteur, quel système poulie-courroie utiliser pour la transmission.

    Notre moteur "pas à pas" et son système de transmission "poulies-courroie".

    Notre moteur “pas à pas” et son système de transmission “poulies-courroie”.

    Étant donné que nous nous sommes rendu compte lorsque nous voulions faire l’impression 3D de nos fonds et de nos potences que ce n’était pas possible pour celles-ci, nous avons opté pour des plaques de dibond pour les fond ainsi que du bois pour les pieds servant à soutenir nos fonds et les blocs de maintien des potences

    Pour finir, nous avons enfin pu procéder à l’assemblage de notre compteur binaire et le relier à son système de commande.

III. problèmes rencontrés

    Concernant la partie mécanique, le premier problème apparu est le dimensionnement finalement peu pertinent autour d’une potence de maintien, afin d’accueillir notre servomoteur, pour que l’on se rende compte qu’un moteur pas à pas serait plus pertinent pour notre système. A la suite de cela, nous avons redimensionné et modifié la potence de maintien censée accueillir le servomoteur, pour l’accueil du moteur pas à pas choisi. Cependant, après discussion avec notre professeur encadrant, il est ressorti qu’il serait préférable d’inclure un système poulie-courroie pour la transmission de notre moteur au compteur. Le moteur ne doit donc plus se trouver sur l’axe de la tige de maintien des plaquettes, ce qui rend le dimensionnement d’un espace moteur dans la potence inutile.
    De plus, nous avons dû changer à quelques reprises les dimensions de nos pièces, mais cela provient plus d’une évolution de notre projet que d’un problème réel.

    Ensuite, nous avons voulu commencer l’impression test de nos pièces en 3D mais nous avons attendu 2 mois sans que cela ne puisse être possible. Les files d’attente étaient très longues et toutes les imprimantes 3D étaient HS. Jusqu’à la fin de notre projet, nous n’avons donc jamais pu imprimer nos pièces. De ce fait, nous avons dû chercher à contacter une connaissance possédant une imprimante 3D et qui pourrait nous aider pour la conception de nos pièces finales.
    Concernant la partie électronique, c’est notre manque de connaissance qui nous a causé le plus de tort. Nous sommes donc assez limités lorsque des problèmes surviennent. Lorsque les programmes ne fonctionnent pas comme nous l’attendions, cela peut nous prendre beaucoup de temps afin de résoudre le problème.
    Ensuite, nous avons eu quelques soucis avec le logiciel Arduino. Nous avions un problème de bibliothèque, qui ne fonctionnait pas sous linux. Il a donc fallu passer sous Windows, mais ça n’a pas fonctionné dès le début. C’est en passant sur le logiciel Arduino en ligne que notre programme a pu fonctionner normalement.
    Il a aussi fallu adapter, tout au long du projet, les options du compteur au fur et à mesure des essais des composants. Il y avait des composants auxquels nous n’avions pas pensé au préalable, d’autres qui étaient finalement trop compliqués à utiliser, etc.

IV. Conclusion

    Pour conclure, nous sommes plutôt satisfaits du résultat final par rapport à notre idée initiale du projet. Notre système fonctionne très bien dans les grandes lignes.
    Il arrive de temps en temps que les plaquettes poussantes ne tombent pas parfaitement à l’emplacement qui leur est dédiée et les potences de maintien ont un léger jeu avec les blocs de support, ce qui pose un léger problème de tension de notre courroie de transmission. Exceptés ces deux points, le compteur binaire est fonctionnel, même s’il pourrait être amélioré. Nous pourrions régler ces problèmes de potence et de pièces, ajouter un décompte sur le compteur ou encore améliorer l’esthétique du projet.
    La réalisation de ce projet a été pour nous très instructive. Ce dernier s’est reposé sur un travail coopératif où nous avons beaucoup appris. Nous avons fait face à différentes problématiques, que nous avons su résoudre.
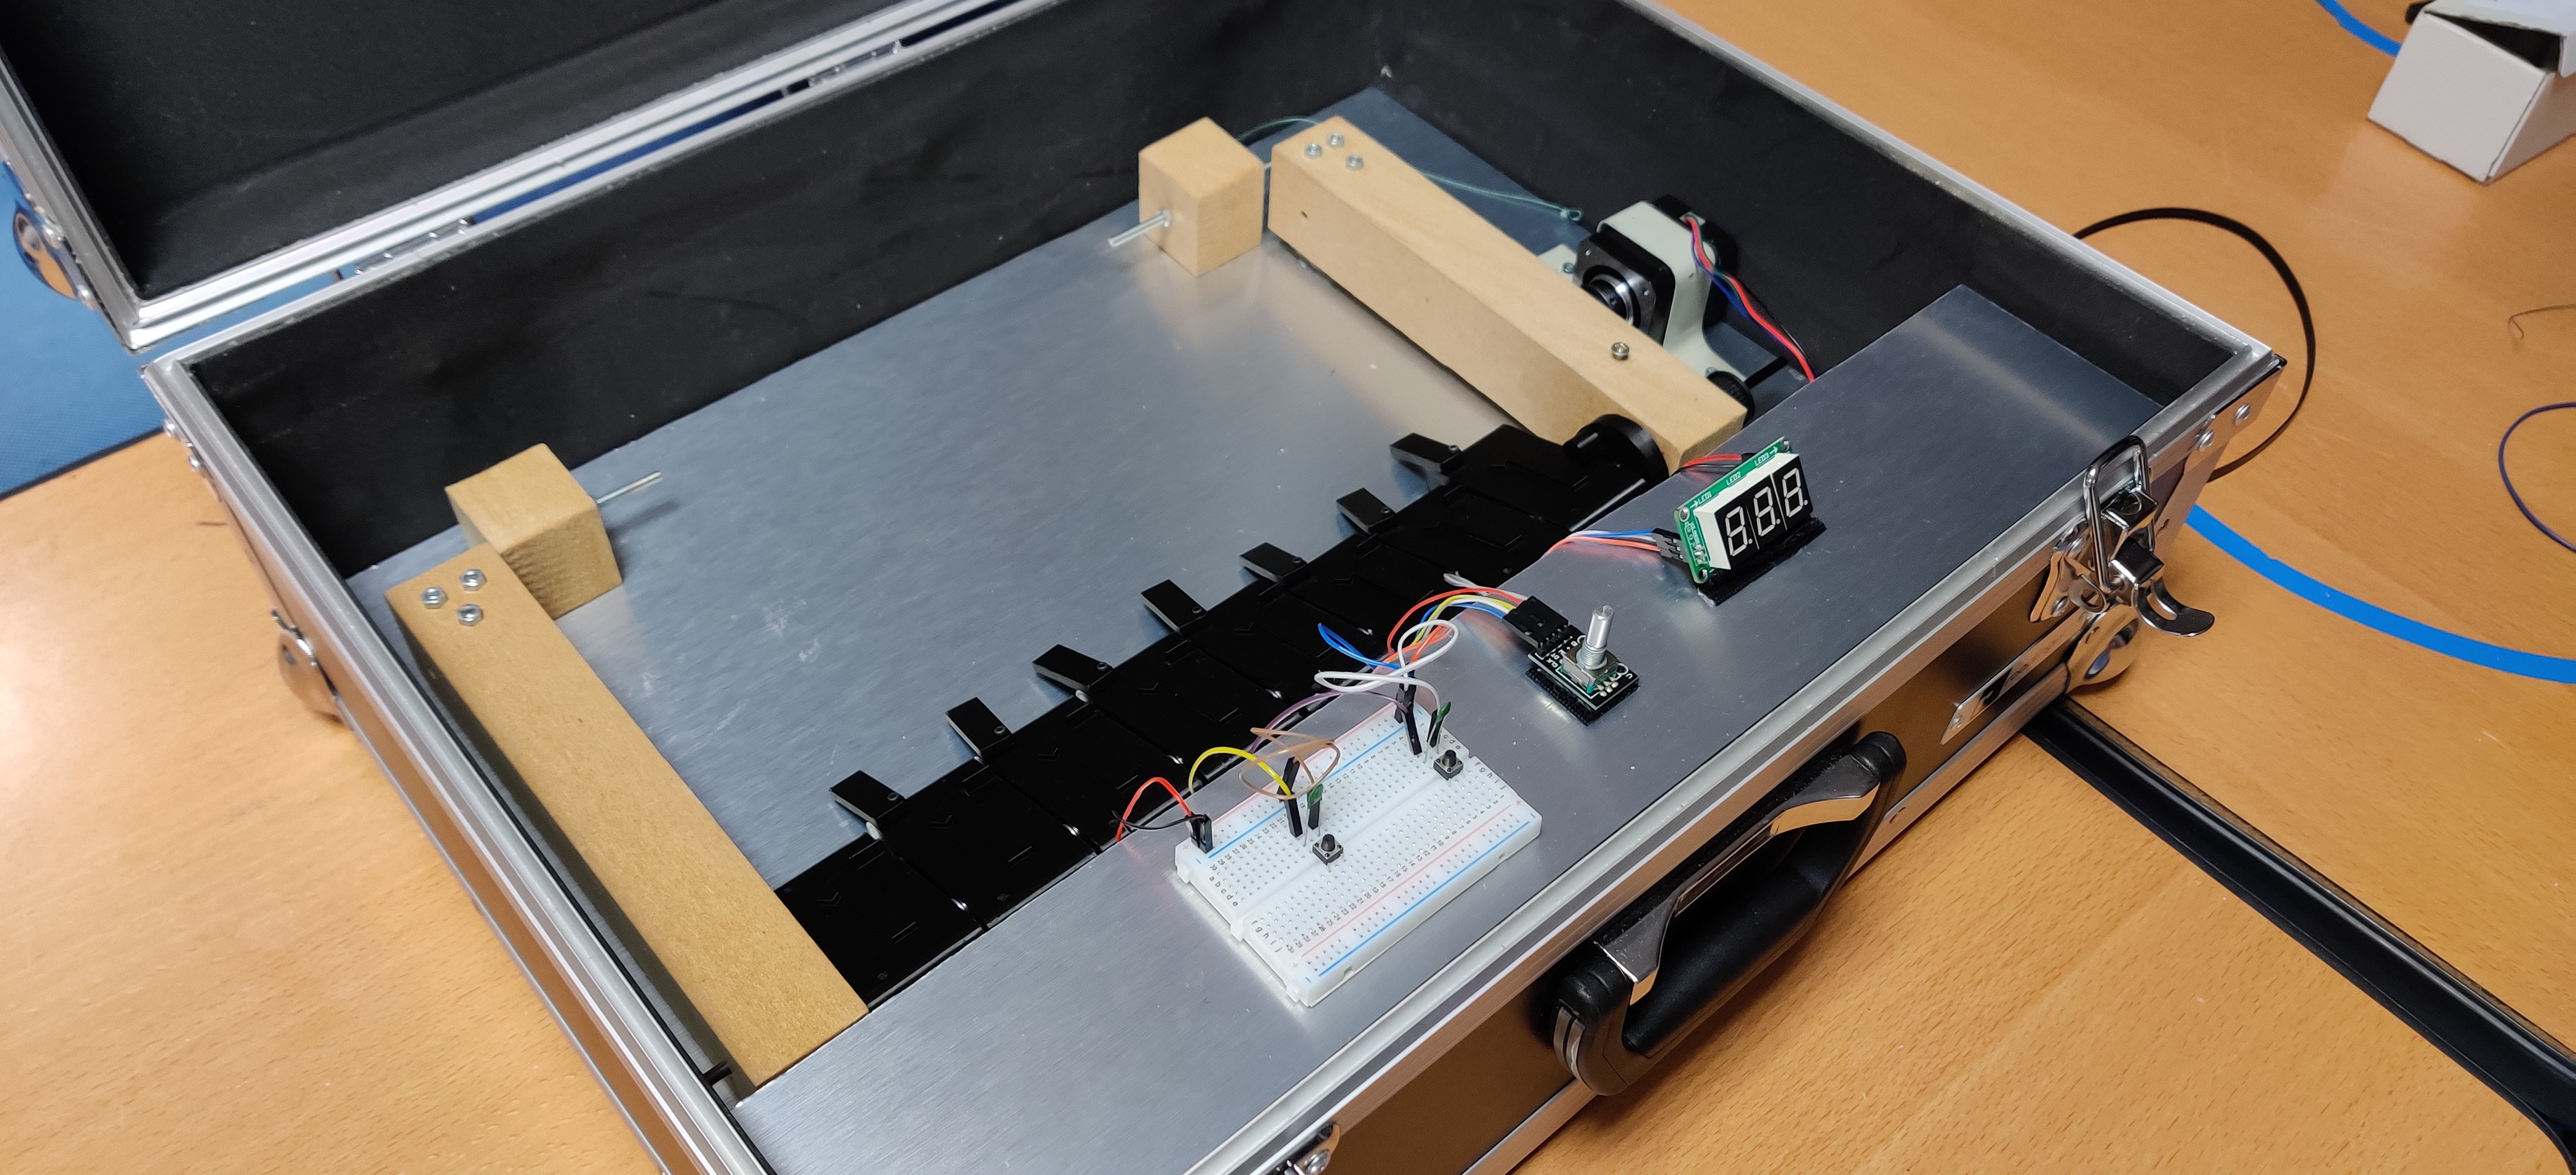
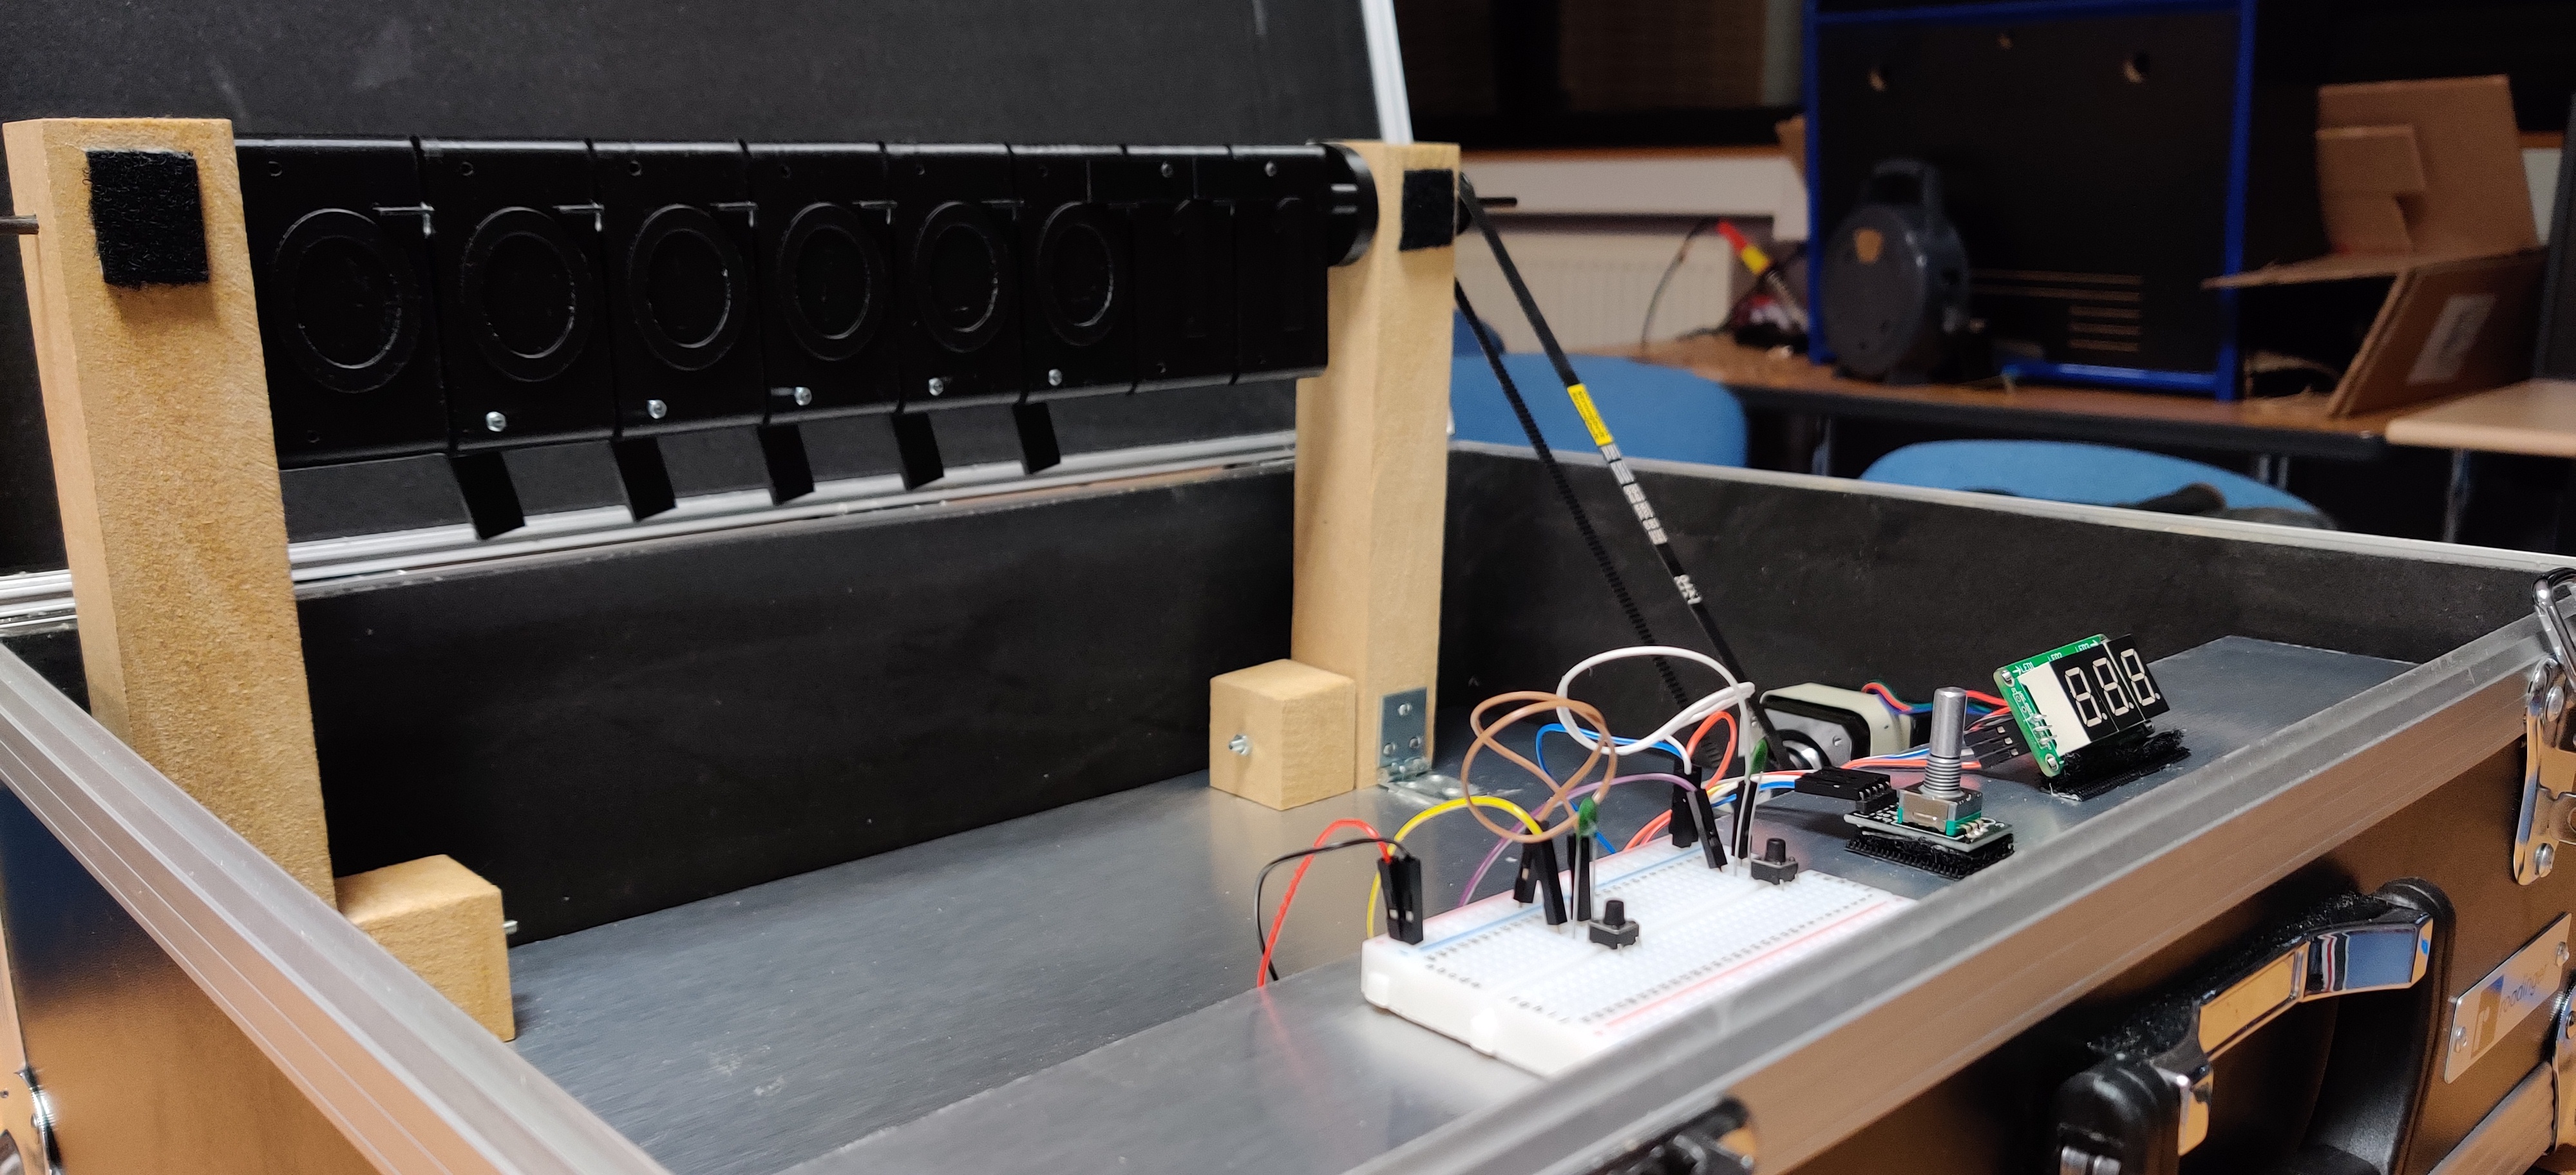
    Voici donc le résultat de notre compteur binaire :

    Position "utilisation du système"

    Position “utilisation du système”

    Position "repos/transport"

    Position “repos/transport”

    Vous pouvez consulter notre compte rendu qui vous expliquera plus en détail le déroulé du projet ici :

    GDE Erreur: Erreur lors de la récupération du fichier - si nécessaire, arrêtez la vérification d'erreurs (404:Not Found)

    Merci de votre attention !

    Maëlys et Thomas, PeiP 2A, Polytech Angers