Création d’un mur de lumières pour Escape Polytech

Bonjour à toutes et à tous ! Nous sommes trois étudiants de 2ème année actuellement en fin de cycle préparatoire de Polytech Angers et nous allons vous présenter notre projet réalisé plus tôt dans l’année : Le Mur-Lumières.


CAO

Rendu 3D de notre mur lumière

Nous avons utilisé des outils de CAO pour perfectionné le design de l’ensemble et éviter les erreurs de conceptions.

Programmmation

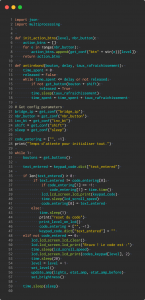
Une petit partie du code de notre projet

Un script python permet de contrôler le comportement de l’ensemble des élements.

Assemblage

Assemblage de la machine

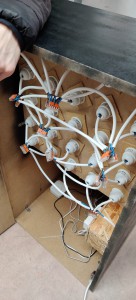
Pour concrétiser le projet nous avons réalisé la fabrication de tout le bâti et le câblage nécessaire au bon fonctionnement.


Introduction de notre projet :

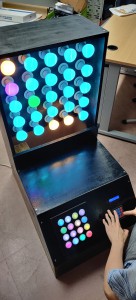
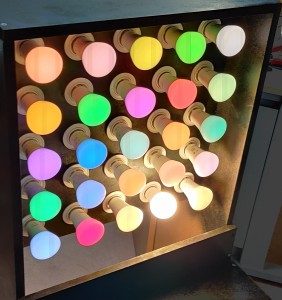
Vue générale du Mur Lumières

Ce projet fait partie d’un lot de projets associés à l’escape Polytech, un escape-game réalisé par les enseignants chercheurs de Polytech qui ont décidés de demander de l’aide aux étudiants pour créer des mini-jeux futurs. Le nôtre consiste à reproduire une forme sur un écran d’ampoules Philips HUE 5×5 à l’aide de boutons qui pilotent les ampoules : à vous de trouver la bonne combinaison !

Création du bâti :

Dans notre projet, il nous a fallu créer un bâti pour pouvoir stocker tous les autres composants et déplacer le tout facilement. Ainsi, l’utilisation de SolidWorks nous a paru nécessaire pour créer ce que nous avons choisi de faire : une borne d’arcade. Cette partie du projet n’a pas été la plus longue du fait que le bâti était plutôt simple à réaliser.
Cette CAO a ensuite permis la découpe puis l’assemblage des pièces dans du bois acheté chez un de nos fournisseurs.

Création du programme gérant les Ampoules Philips :

Pour contrôler les ampoules connectées, nous avons utiliser un pont Philips Hue se connecte aux ampoules avec le protocole ZigBee. Aussi, les 16 boutons que nous avons utiliser requièrent une carte PacLed 64 pour changer leurs couleurs simplement. Pour faire fonctionné tout les composants électronique ensemble nous avons utiliser un script python sur un Raspberry Pi 4. Ce programme permet de contrôler le clavier à l’aide d’un Arduino Uno, l’écran LCD, le pont, les boutons de couleurs avec la PacLed. Le code est pensé pour être le plus modulable et évolutif possible. Nous avons fait attention à ce que le code permette une grande résilience face aux éventuels petites interférences et perturbations qui pourrait survenir à cause de l’utilisation de fils non isolé pour transmettre de l’information entre les composants.

Assemblage et Tests réalisés à Polytech :

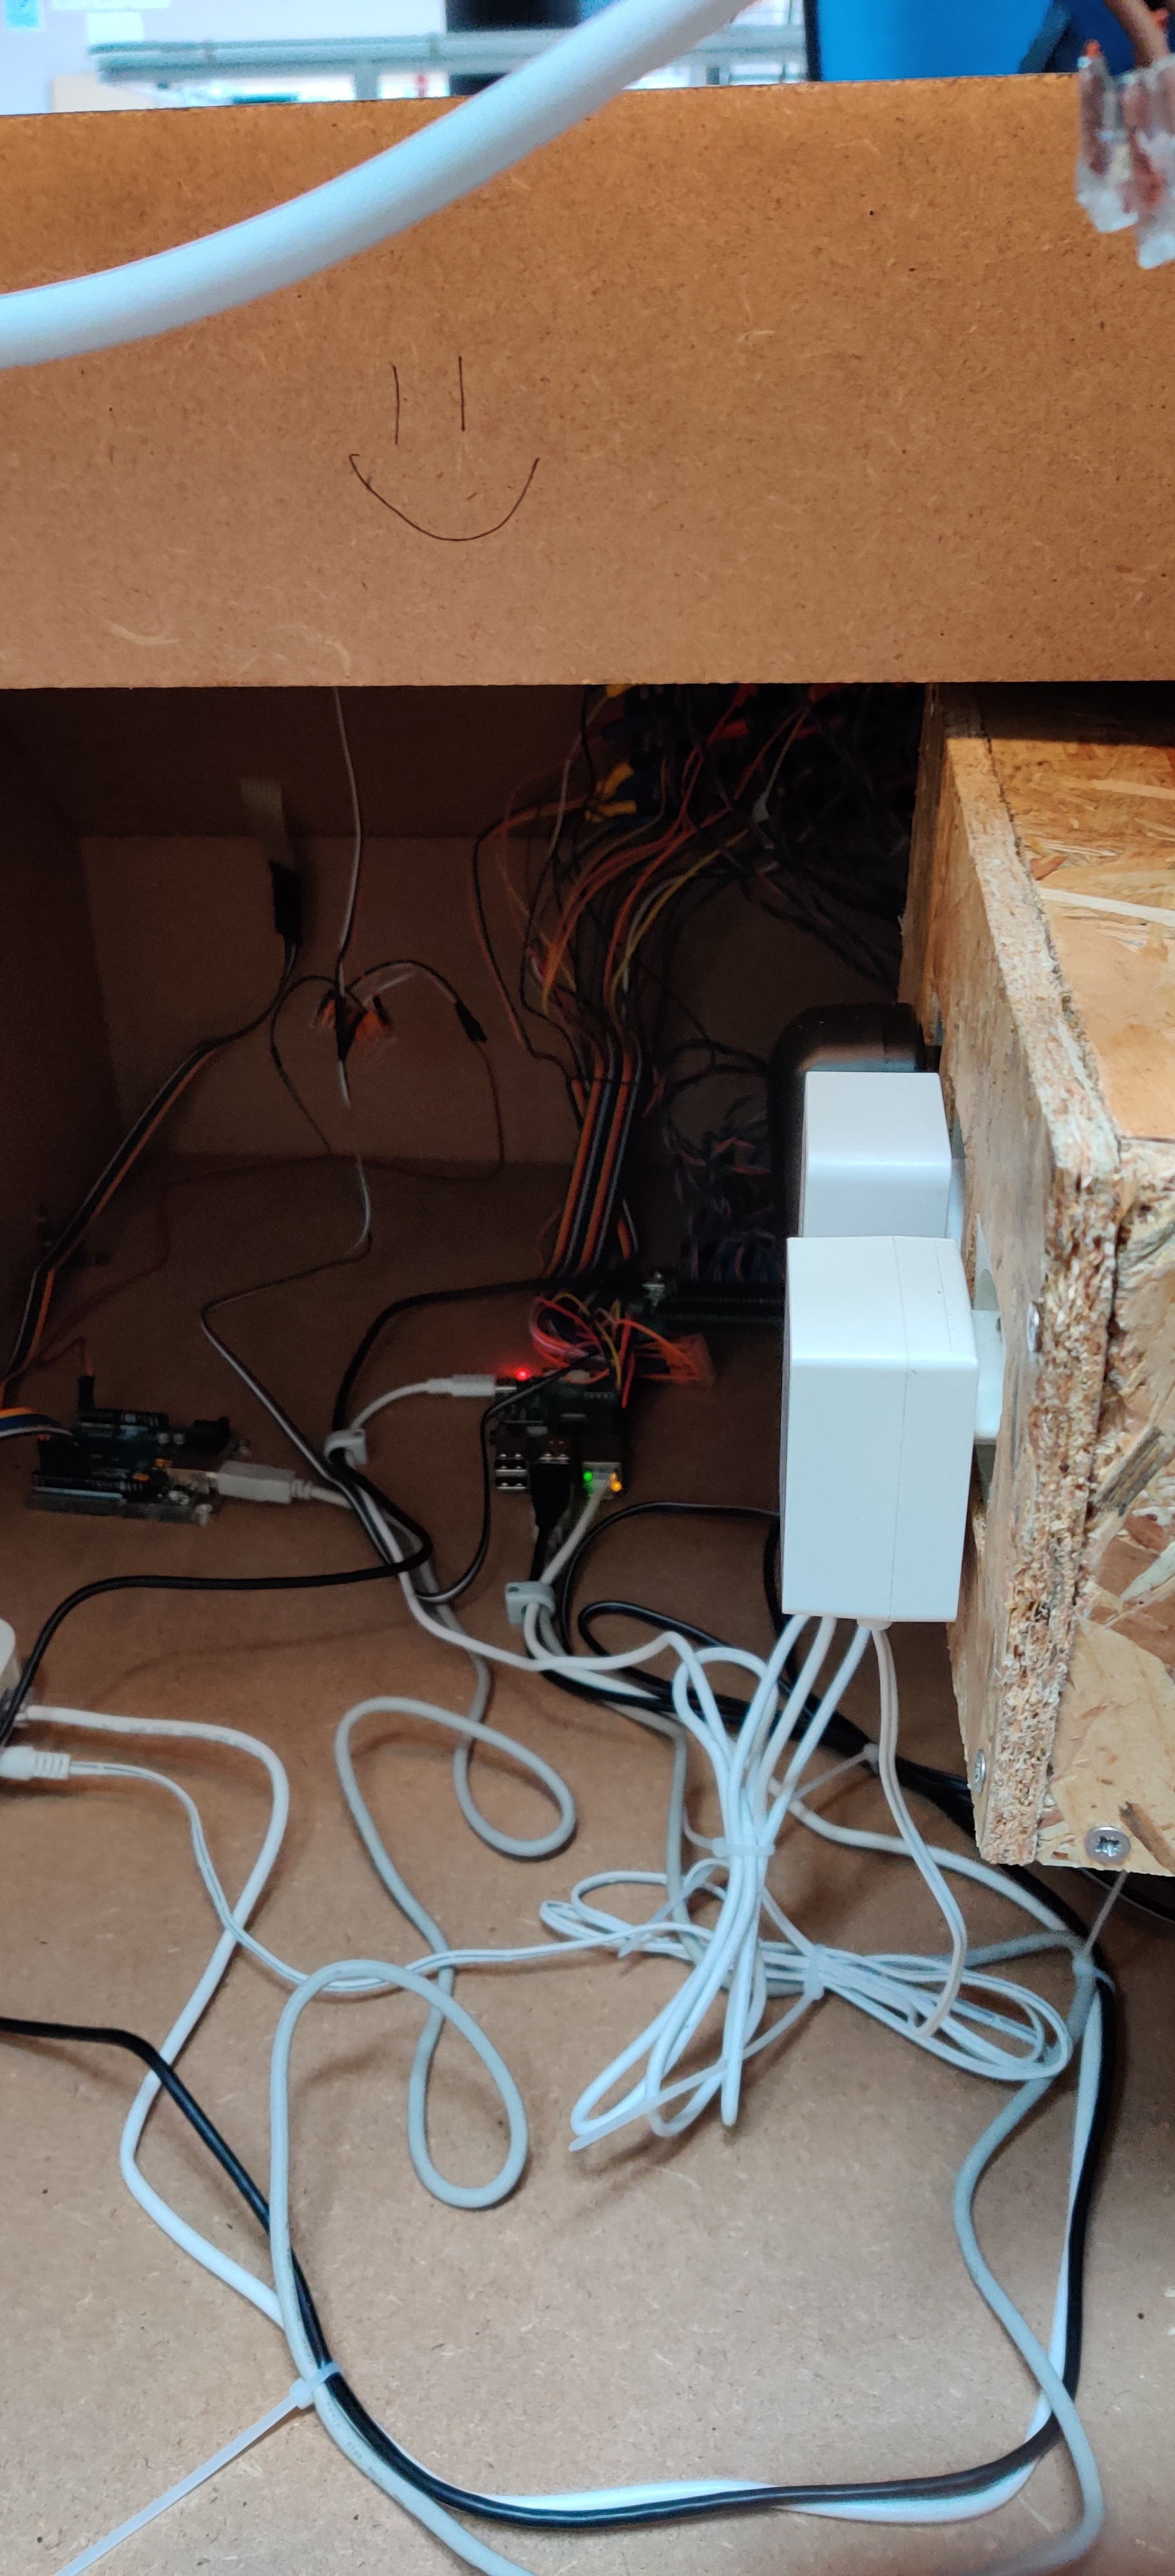
Une fois toute la partie programmation terminée, nous avons pu amener les planches découpées à Polytech pour y faire l’assemblage. Par la suite, nous nous sommes occupés de la longue partie concernant le branchement des multiples câbles (électriques et électroniques) avant de relier les cartes Arduino et Raspberry à nos autres composants.
Malgré quelques heures de complications à performer le code pour satisfaire toutes les conditions souhaitées, nous sommes arrivés à terminer le projet en temps et en heure !

Vue arrière du boîtier ouvert

Vue arrière du boîtier ouvert

Déroulement d’une partie :

Une partie peut donc se dérouler de la façon suivante :
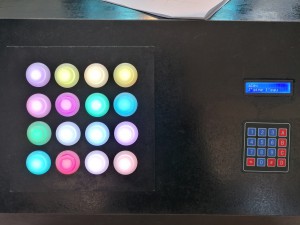
– Le joueur arrive et sélectionne son niveau à l’aide du clavier qui lui confirme par la suite grâce au LCD

Ampoules de toutes les couleurs
panneau de commandes avec les boutons de couleurs

– Il essaye de trouver la bonne combinaison de boutons pour avancer dans le jeu et parvenir à trouver le résultat désiré
– Lorsqu’il trouve, un code s’affiche sur l’écran LCD et le joueur peut passer au niveau suivant.

Conclusion :

Grâce à l’importance de la communication et du travail d’équipe au sein de notre groupe, nous avons pu répondre à un cahier des charges qui semblait impossible si l’on s’y attaquait seul. Ce projet nous a d’autre part permis de développer nos compétences en CAO, en programmation et surtout nous a offert des connaissances en matière d’électricité, de moyens d’assemblages et sur bien d’autres domaines. Nous tenons à remercier encore une fois toutes les personnes ayant contribué au projet et nous espérons que ce projet, dont nous avons pris beaucoup de plaisir à réaliser, sera amené à être améliorer les prochaines années.

Robot Cartographe

Introduction

Bonjour à toutes et à tous, dans cet article on va vous présenter le projet de conception de robot cartographe que l’on a effectué au cours de notre 2nde année au sein de Polytech Angers. Nous en sommes en groupe de trois : Swan, Emilien et Jean-Luc afin de réaliser ce projet qui a déjà été réalisé à plusieurs reprises les années précédentes (projet ROMULUX présenté via ce lien).

On va aborder maintenant la question de l’utilité de ce projet. Ce projet propose de concevoir un robot permettant l’acquisition de données pour tester des algorithmes de cartographie et de localisation. Ce projet a pour but premier de cartographier un étage complet des bâtiments de Polytech (cependant, on ne s’occupera pas du codage du robot).


Organisation

Sachant que les séances de projet de conception n’avaient pas lieu en présentiel, on a dû s’adapter et apprendre à utiliser un logiciel du nom de Gitlab. Gitlab est un outil qui permet de stocker et partager des fichiers qui fonctionne comme un cloud avec certaines spécificités telles que des checkpoints, points de contrôle, et quelques autres.


Cahier des charges

Afin de pouvoir réaliser un tel robot, il nous faudra plusieurs éléments (annoncés dans le cahier des charges) :

    • Utilisation d’une carte NVIDIA Jetson TX2
    • Utilisation des roues “mecanum”
    • Étage modulable permettant à minima le positionnement de 4 caméras et un capteur Lidar Velodyne (qui est un radar fonctionnant avec la lumière)

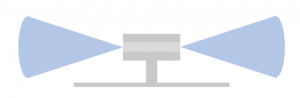
Afin de réellement commencer le projet, on a tout d’abord schématisé de diverses manières ce projet. En commençant par un schéma bête à corne :

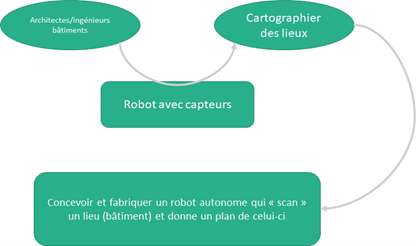
Bête à corne

Bête à corne


Chaîne de fonctionnement

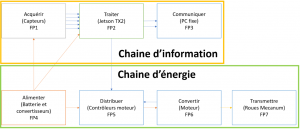
On a ensuite réalisé divers schémas exprimant la chaine de fonctionnement de notre robot cartographe. Voici le schéma principal :

Schéma fonctionnel

Schéma fonctionnel


Après cela, on a réalisé un inventaire des composants afin d’être structurés, mais aussi, afin de pouvoir définir et dimensionner le type de batterie souhaitée en faisant un bilan énergétique. Finalement, on a dû opter pour des batteries NIMH, car elles correspondaient bien à notre bilan énergétique, et car le labo n’était pas adapté pour des batteries lithium-ion.


Placement Lidar Velodyne

On a dû ensuite trouver un emplacement optimal pour le radar LIDAR Velodyne (afin qu’aucun obstacle ne gêne ses rayons lumineux qui lui permettent de capter à 360° autour de lui-même).

LIDAR Velodyne

LIDAR Velodyne

Pour se faire, il suffisait de choisir où le placer sur notre robot (nous avons choisi le centre). Afin de déterminer la hauteur à laquelle le placer, il suffisait d’utiliser de la trigonométrie basique. On a donc pu obtenu facilement les coordonnées du positionnement du LIDAR Velodyne.


Matériau

Il nous manquait donc un dernier détail à régler avant d’entamer la CAO (Conception Assistée par Ordinateur) qui était le choix du matériau. Après quelques discussions avec nos encadrants, il s’avérait que l’impression 3D n’était pas une option viable pour l’architecture que l’on voulait adopter (matériaux trop fragiles) mais que l’usinage était un moyen plus adapté notamment grâce à son matériau : l’aluminium qui allait être le matériau principal constituant notre robot.


CAO

On pouvait donc enfin commencer la CAO qui était au cœur de notre projet. Tout d’abord, on a conceptualisé les divers composants constituant notre robot (NVIDIA Jetson, LIDAR Velodyne, les 4 caméras, les contrôleurs moteurs, les moteurs, les batteries, …).

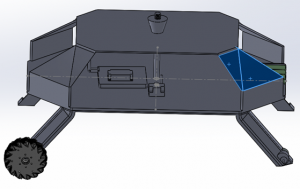
On a commencé à faire une première ébauche sur le logiciel SolidWorks ce qui nous a permis d’avoir un premier ressenti de notre encadrant sur l’architecture que l’on voulait adopter pour notre robot cartographe :

1ère ébauche du robot cartographe

1ère ébauche du robot cartographe

Cependant, on voit clairement un manque de rigidité sur notre structure (éléments sélectionnés en bleu), une complexité hors norme au niveau des pieds de notre robot, ainsi que la hauteur entre les 2 étages qui n’est pas adaptée.


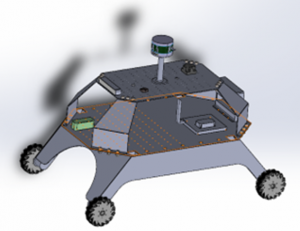
Ces problèmes ont été résolus en changeant simplement la structure des éléments problématiques, ce qui nous mena à la réalisation d’une seconde et dernière ébauche :

CAO final du robot cartographe

CAO finale du robot cartographe


Conclusion

Malheureusement, c’est ici que s’achève ce projet pour notre groupe car nous n’avons pas été assez efficaces afin d’avoir une réalisation physique de ce robot cartographe. Mais peut être allez-vous aboutir ce projet.


Nos remerciements vont à nos encadrants :

M. GUILLONNEAU et M. MERCIER


JOTTREAU Emilien, GAUVRIT Jean-Luc, NOBILI Swan


GDE Erreur: Erreur lors de la récupération du fichier - si nécessaire, arrêtez la vérification d'erreurs (404:Not Found)

Projet d’une Voiture à Ressort

    Bonjour à tous !
  • Nous sommes trois étudiants de Polytech Angers. Durant ce dernier semestre, il nous a été demandé de travailler sur un projet. Nous nous sommes imposé comme objectif de réaliser notre projet de conception sur un sujet qui nous permettrait d’utiliser, les connaissances apprises durant ces deux années. Ayant plus de facilités dans les matières mécaniques, notre choix s’est fixé sur plusieurs projets et le projet de voiture à ressort a été retenu.
  • Ce projet était consacré à la conception d’un véhicule automobile miniature. Ce véhicule devait fonctionner à ressort ainsi que respecter le cahier des charges de Course en Cours.
  • Afin d’atteindre cet objectif, nous avons travaillé en plusieurs étapes. Une étape de documentation et de brouillon, une étape de calcul et de conception et une étape de réalisation.
  • 1) Documentation et Brouillon

  • Cette étape n’est pas la plus intéressante mais elle est nécessaire pour pouvoir répondre aux objectifs annoncés. Ces différentes recherches nous ont amené à différentes conclusion:
  • Dimensions maximales de la voitures : 350*120*180mm
    Diamètre des roues : entre 54mm et 60mm
    Poids minimal : 700g
    Utilisation d’un châssis plein en aluminium
    Coque en plastique

  • De manière à avoir une idée du poids et de la forme finale, nous avons réalisé un brouillon en CAO. Ce brouillon n’est qu’un début et il a été amené à être modifié.
  • Voici le premier brouillon réalisé:

    brouillon2

    2) Étude énergétique et conception

    2-a) Engrenages et ressorts

  • Dans le but d’obtenir le meilleur véhicule possible, il était nécessaire de déterminer avec précision ce qui se passait au niveau du bloc moteur et de quoi celui-ci était fait.
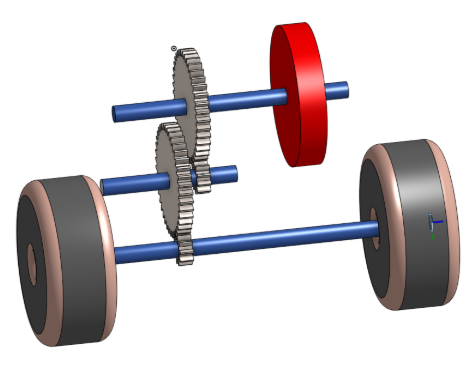
    Cette étude nous a amené à un bloc moteur composé de 4 roues dentées afin de transmettre la puissance aux roues ainsi que 1 ressort pour créer cet effort.
  • Voici le bloc moteur final, relié aux roues motrices (arrières) :

    engrenages

  • Nous avons opté pour 4 engrenages afin de réduire l’effort nécessaire à mettre sur les roues pour recharger le ressort et pour optimiser au maximum la puissance transmise par le ressort.
  • Afin de réaliser tous ces calculs, il nous fallait les caractéristiques du ressort à utiliser. C’est pourquoi nous avons commandé 2 types de ressort et simulé l’expérience avec les 2.
  • Ces résultats nous ont permis de choisir le ressort suivant :

    ressort

    Dimensions : 10*1.5*1540 mm
    Module de Young : 206 Gpa
    Constante de raideur : k = 0.376217532 Nm/rad

    2-b) Fixation bloc moteur et roues

  • Le bloc moteur se situe au niveau des roues arrière et grâce à 2 étages d’engrenage, il est possible de faire tourner le ressort afin de le serrer.
    Il était nécessaire de trouver un moyen de fixer les roues ainsi que les différents éléments au châssis.
  • Nous avons pour cela utilisé des paliers à semelles, des rondelles de serrage, des “roues libres” ainsi qu’une pièce permettant de fixer le ressort à l’arbre.
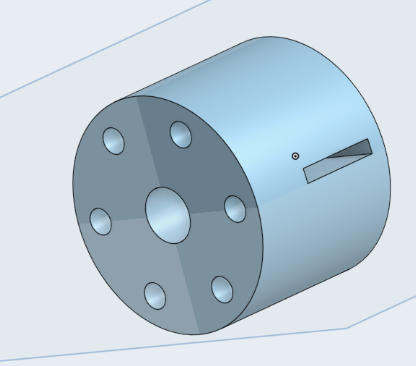
  • fix ressort

  • Voici cette pièce, qui à l’aide d’un moyeu (servant à fixer cette pièce autour de l’arbre) fixe le ressort à l’arbre afin qu’il ne bouge pas.
  • Le ressort est inséré dans la fente que voici.

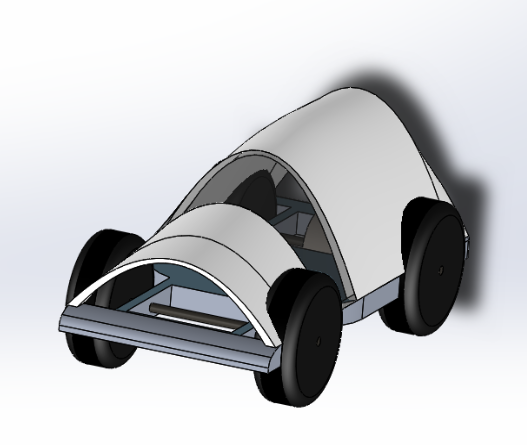
    2-c) Coque

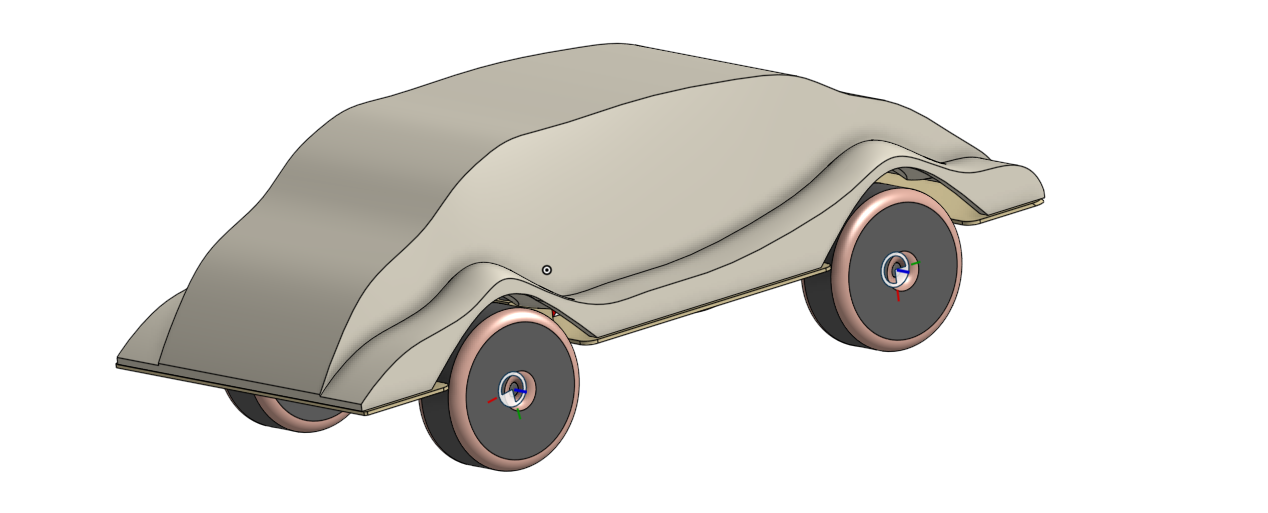
    Grâce à Solidworks nous avons pu créer cette coque :

    coque

    3) Fabrication et montage

  • Suite à un problème survenu dans la fabrication et par manque de temps, nous n’avons pas pu fabriquer la coque et le châssis à du être réalisé en bois.
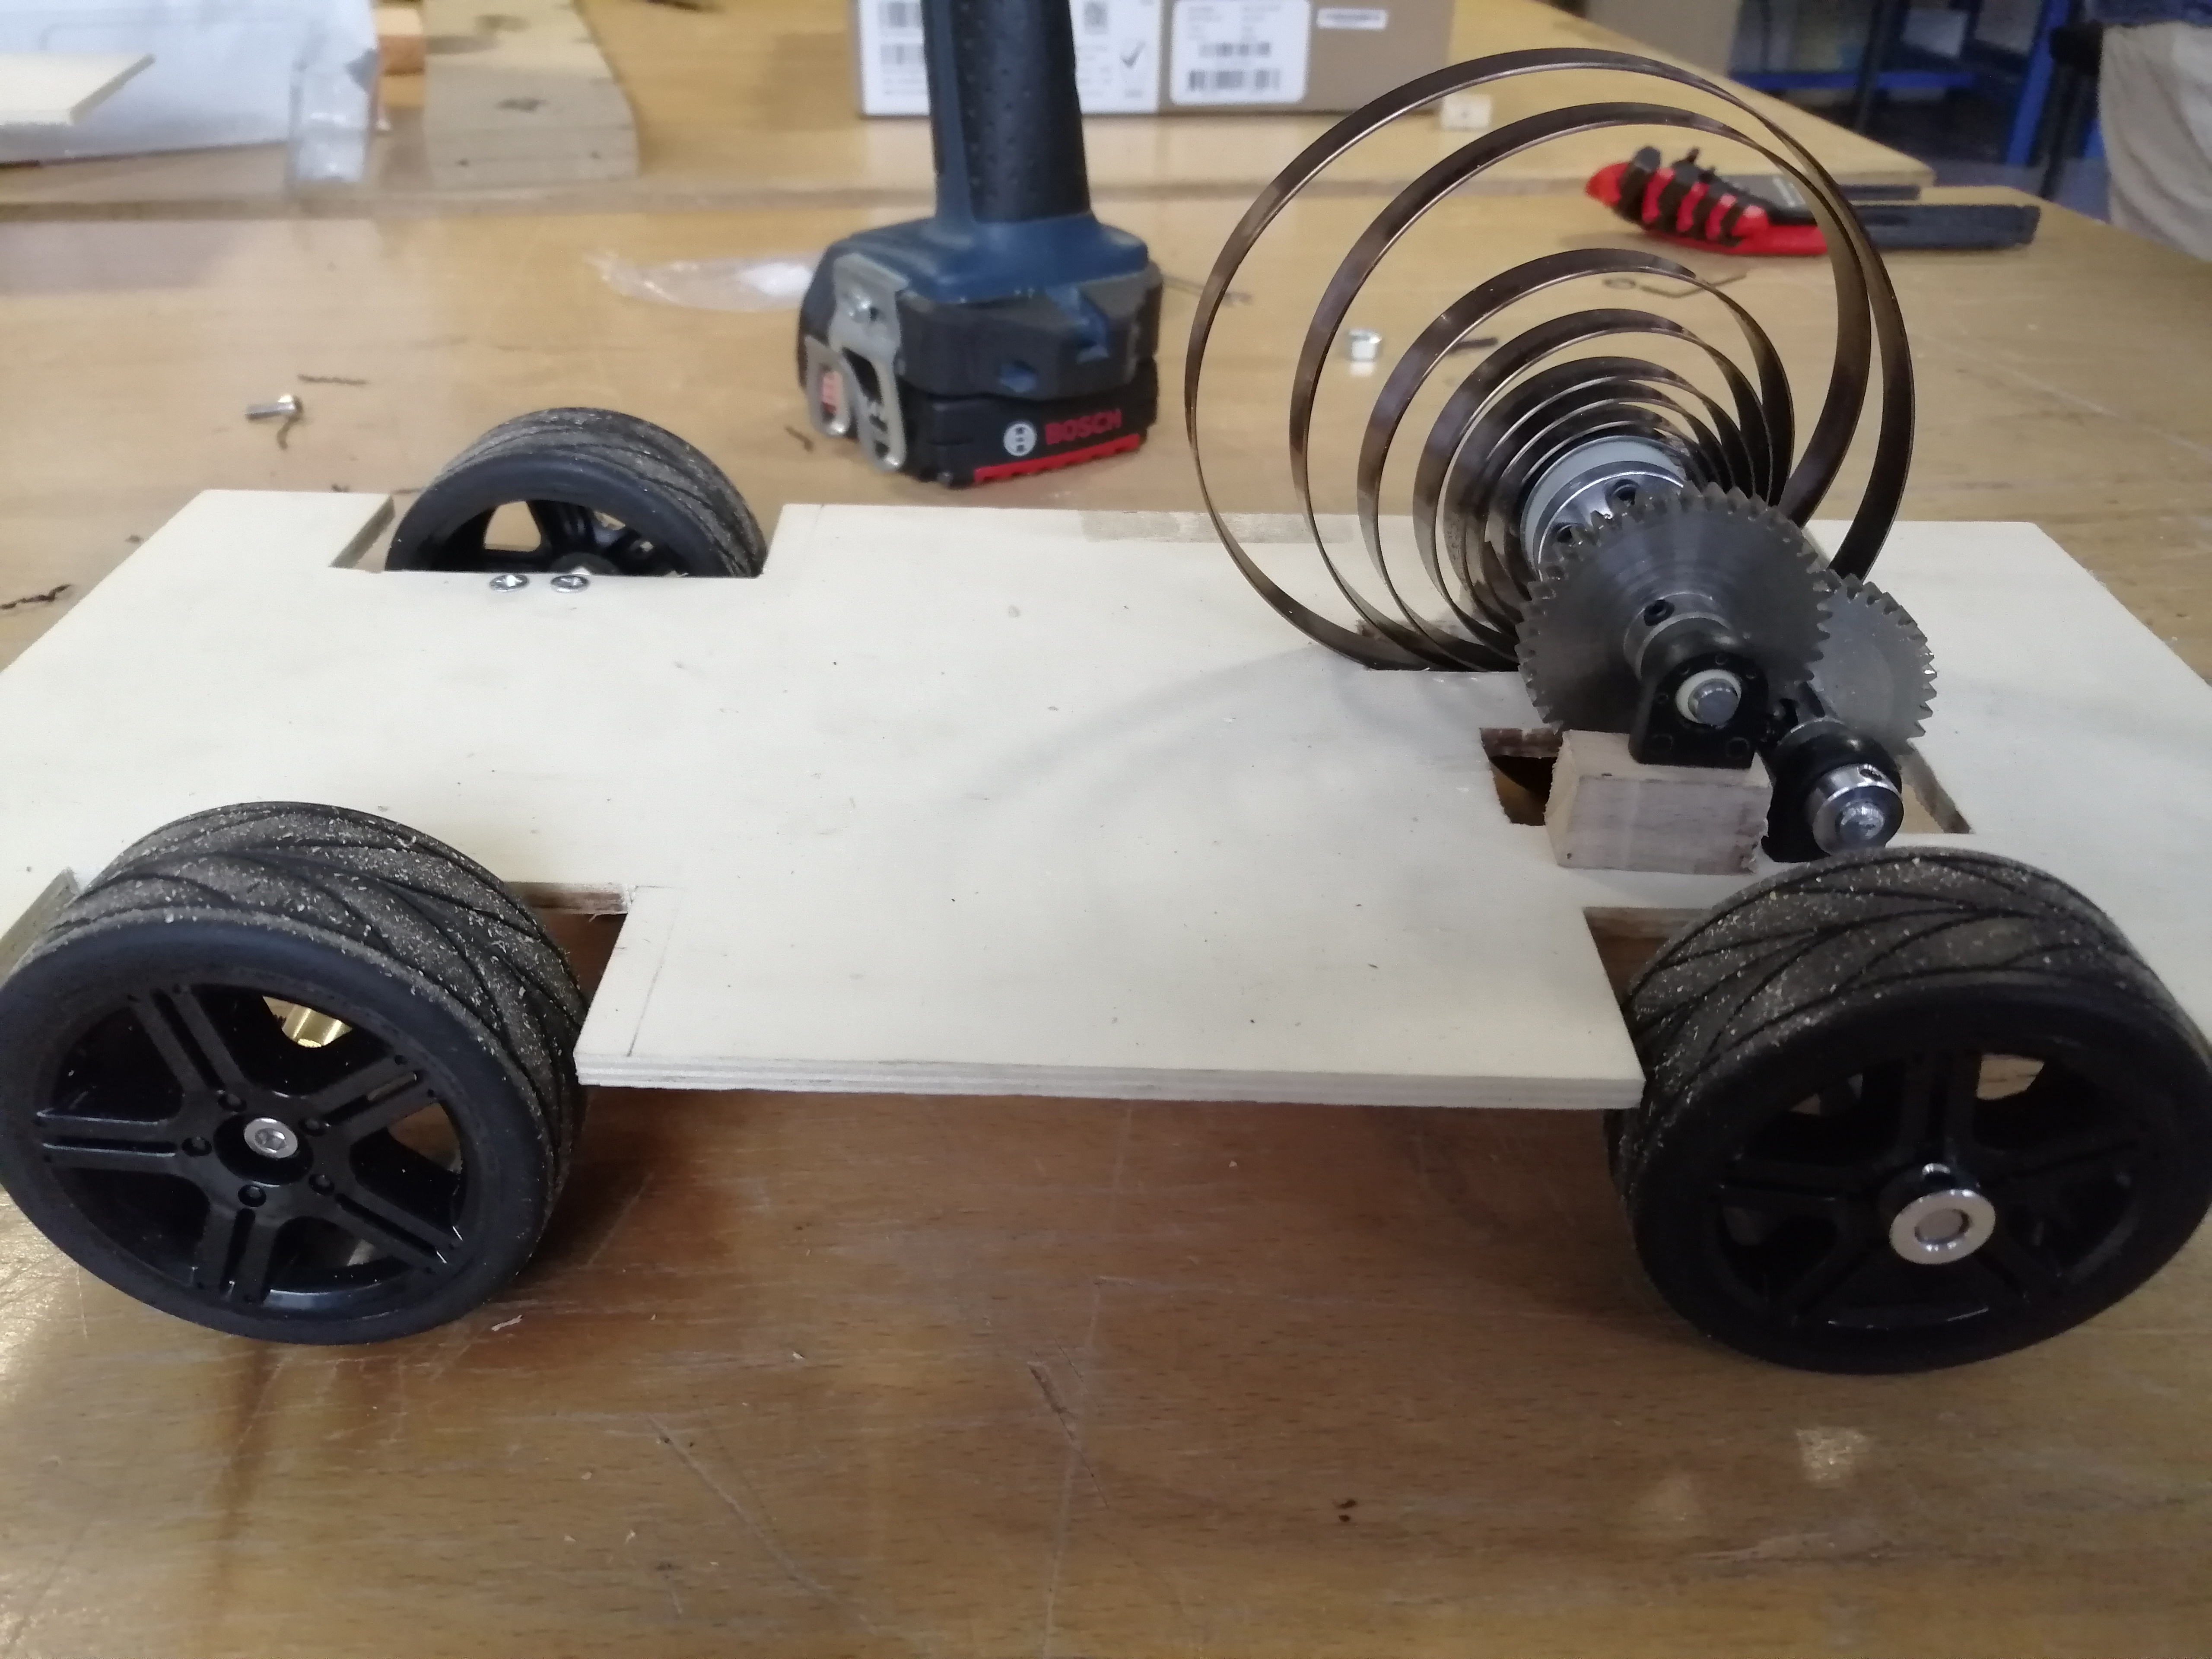
  • Voici la voiture finale réalisée avec une adaptation des mesures en raison du passage d’un châssis en aluminum à bois :

    IMG_20210604_174229

    Prudhomme Alban
    Guillouët Basile
    Seznec Alexandre

    Compteur binaire motorisé

    Nous sommes un groupe de 3 étudiants de PEIP 2A constitué de Mattéo NAIS, Emylien PAUTONNIER et Hugues THEZELAIS. Dans le cadre des projets tutorés nous avons travaillé sur un projet de compteur binaire motorisé tenant dans une mallette pour être facilement transportable sur les différents salons et forums.
    Ce projet est un mélange d’électronique, de mécanique et de CAO dans lequel chacun pouvait exprimer ses qualités respectives.

    Objectif

    Nous avons été assez libre dans la conception de notre projet. Les consignes que nous avons reçues étaient de réaliser un compteur binaire mécanique accompagné d’un compteur décimal, le tout dans une mallette. Pour nous faire comprendre le principe de ce projet, la vidéo suivante accompagnait la consigne.

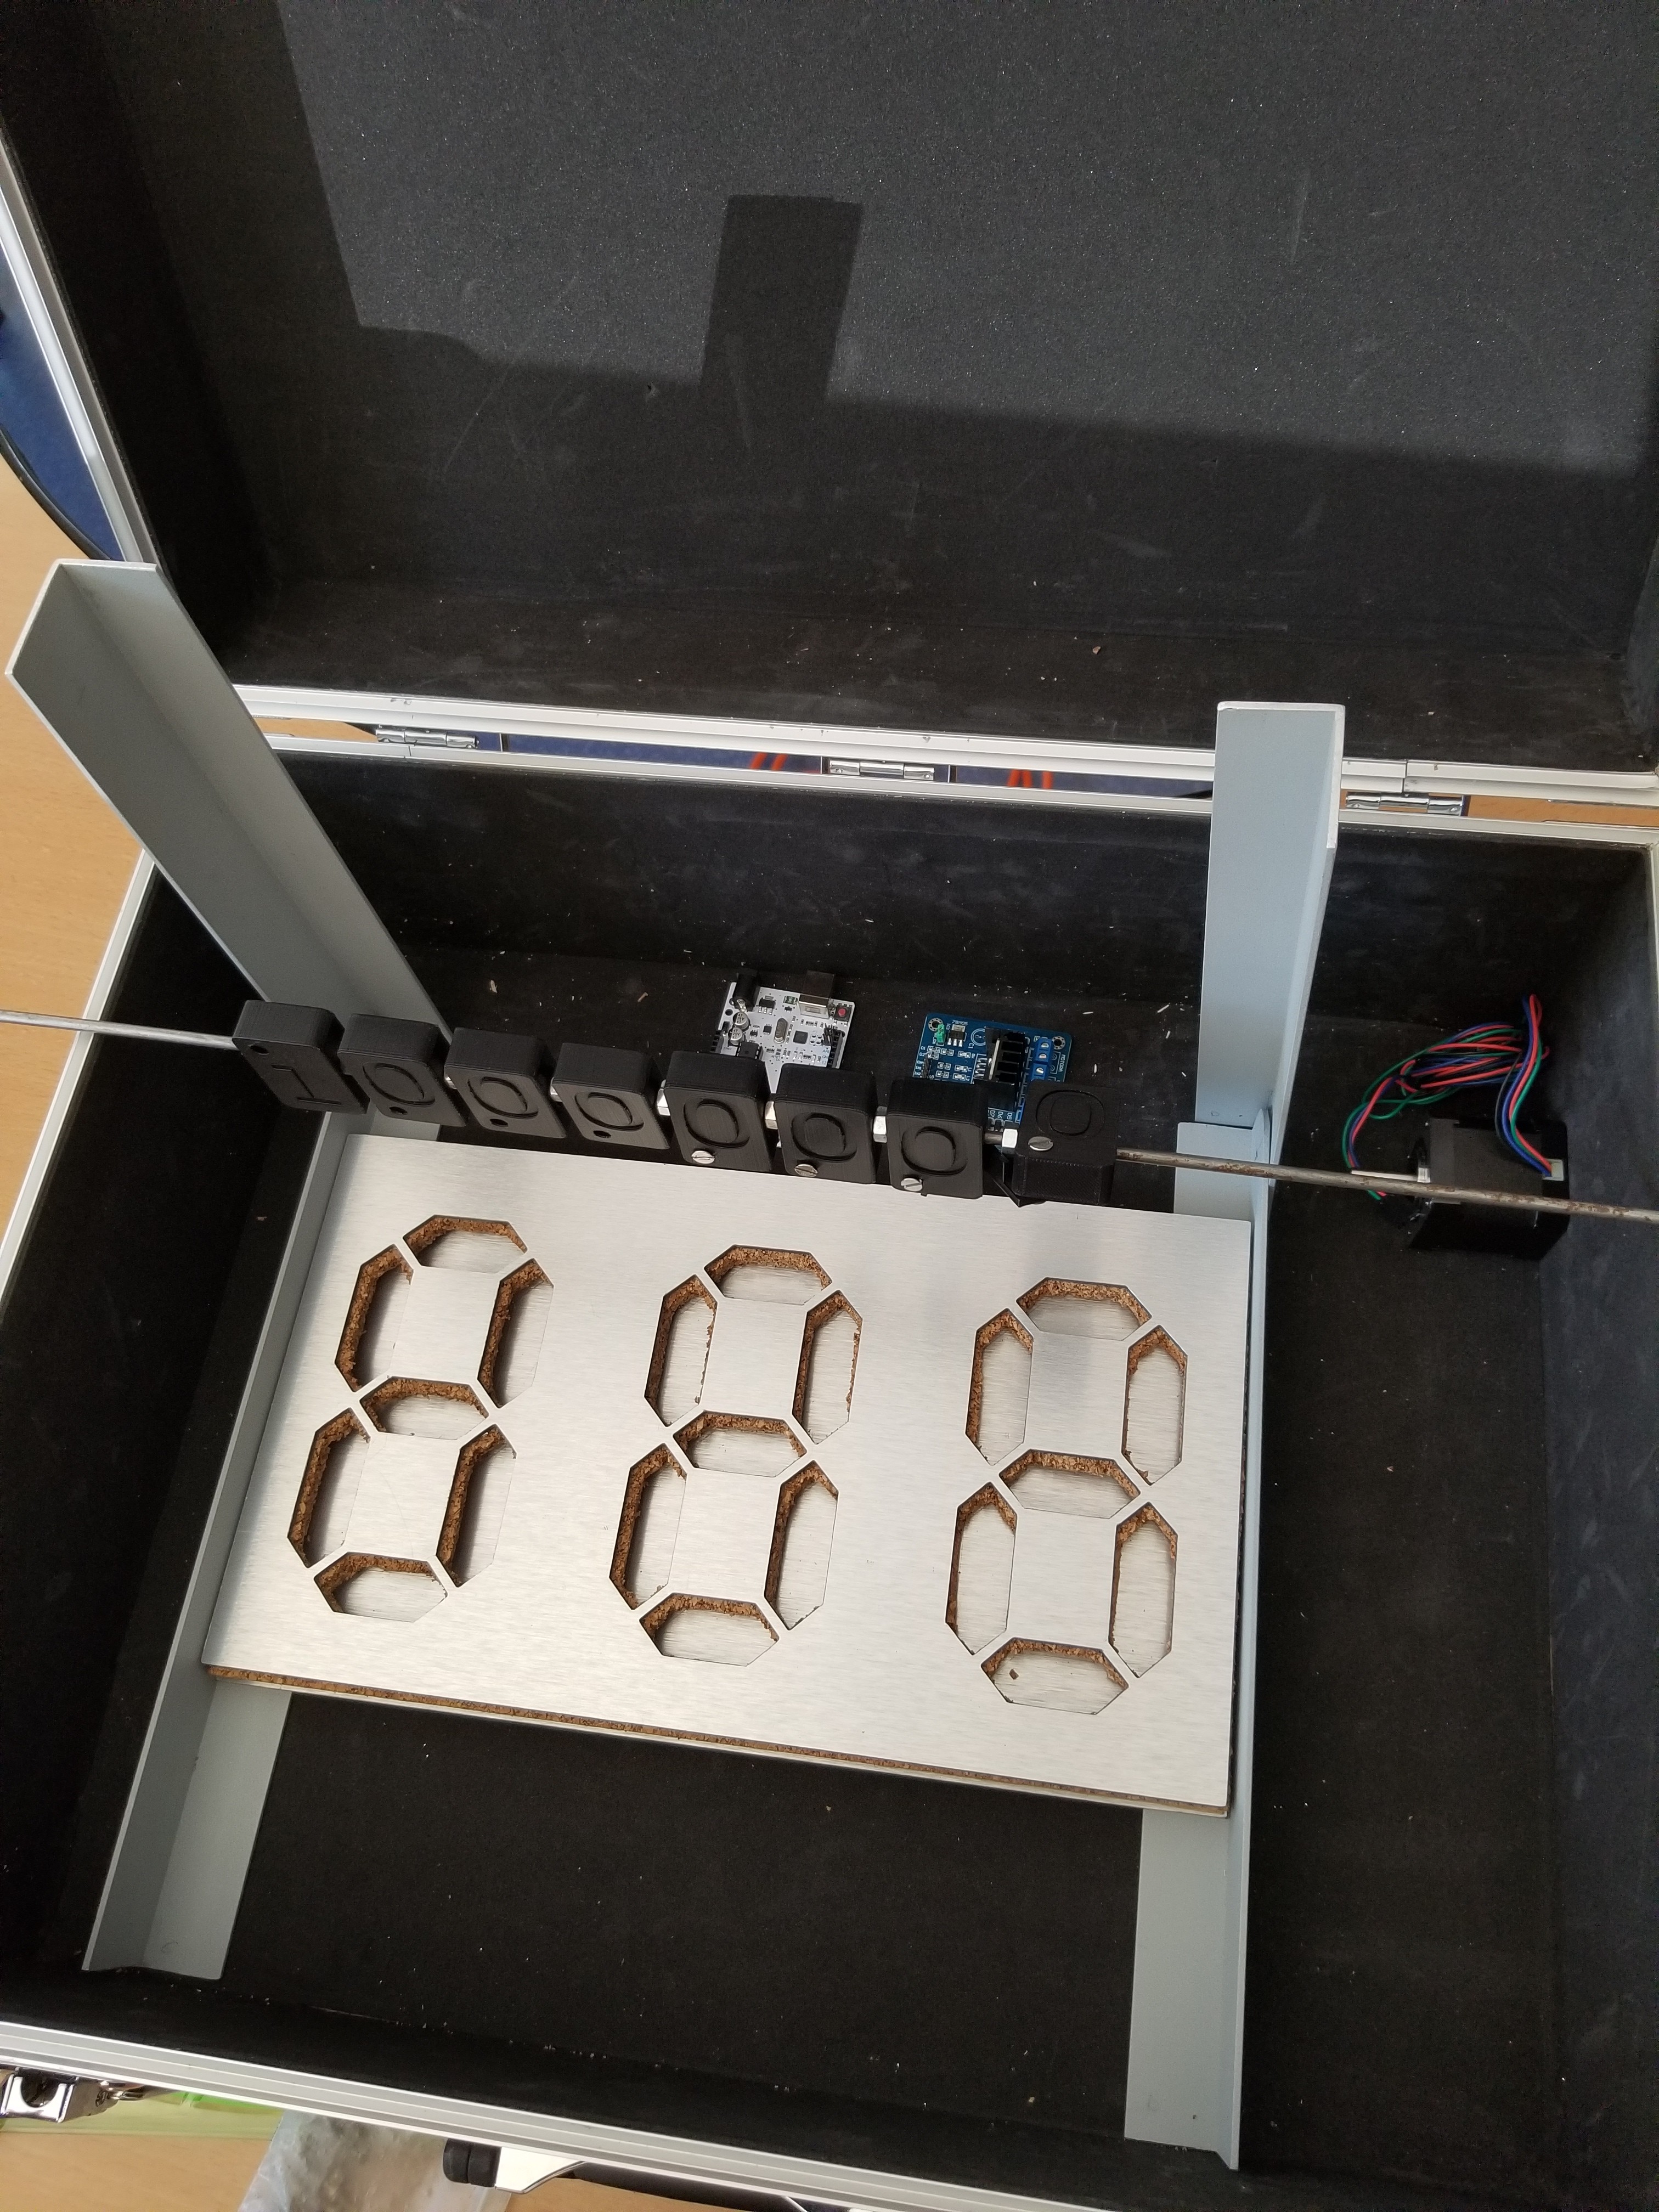
    Nous avons choisi d’utiliser un compteur binaire avec 8 bits pouvant donc compter de 0 à 255. Nous avons également décidé de créer notre propre compteur décimal en 7-segments avec 3 chiffres. Pour cela, nous nous sommes inspiré de l’horloge suivante que nous avons adapté en compteur.

    Déroulement

    Nous pouvons catégoriser le déroulement du projet en 2 parties:

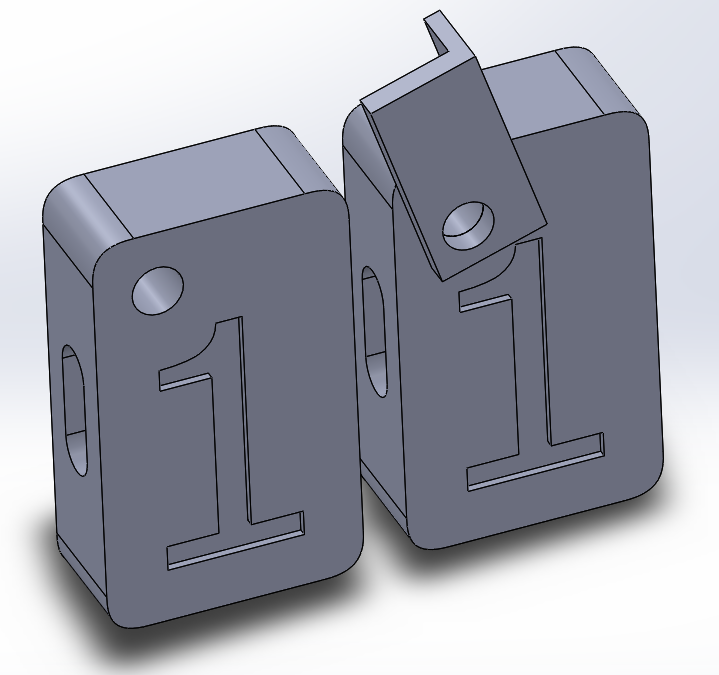
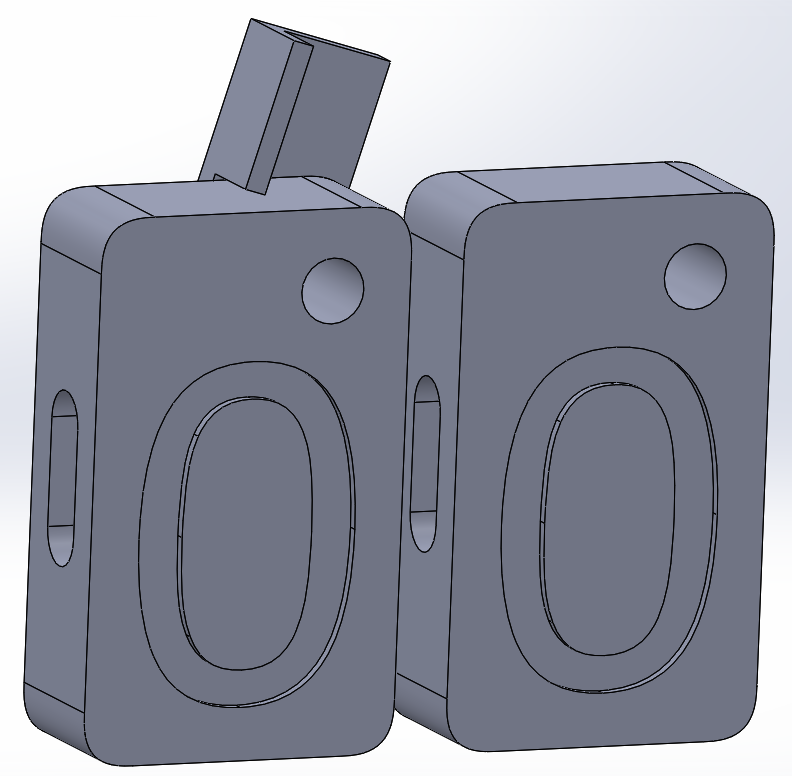
    • La première partie s’étend du début des séances en janvier jusqu’à début avril. Durant ses séances, le travail était essentiellement en distanciel. Nous avons d’abord brainstormé quelques séances sur la conception du projet, puis nous nous sommes répartis le travail. Pendant qu’un de nous réalisait les pièces du compteur binaire sur Solidworks, un autre concevait la plaque de 7 segments qui allait servir au compteur décimal et le troisième recherchait le matériel qui allait nous être utile.
    Capture du compteur binaire en CAO

    Pièces du compteur binaire sur Solidworks (face 1)

    Capture du compteur binaire en CAO

    Pièces du compteur binaire sur Solidworks (face 0)

      Ensuite, nous nous sommes concentrés sur la partie la plus compliquée du projet pour nous : le codage du compteur décimal, puisque nous ne connaissions rien à l’Arduino.
    • La deuxième partie s’étend de début avril jusqu’à la fin des séances en juin, c’est la réalisation du projet. Cette partie a été, pour nous, plus intéressante car les séances étaient désormais en présentiel dans l’atelier de Polytech et nous pouvions constater l’avancement au fur et à mesure que nous réalisions nos pièces. Nous avons également pu utiliser des machines pour la première fois telles que l’imprimante 3D et la fraiseuse.
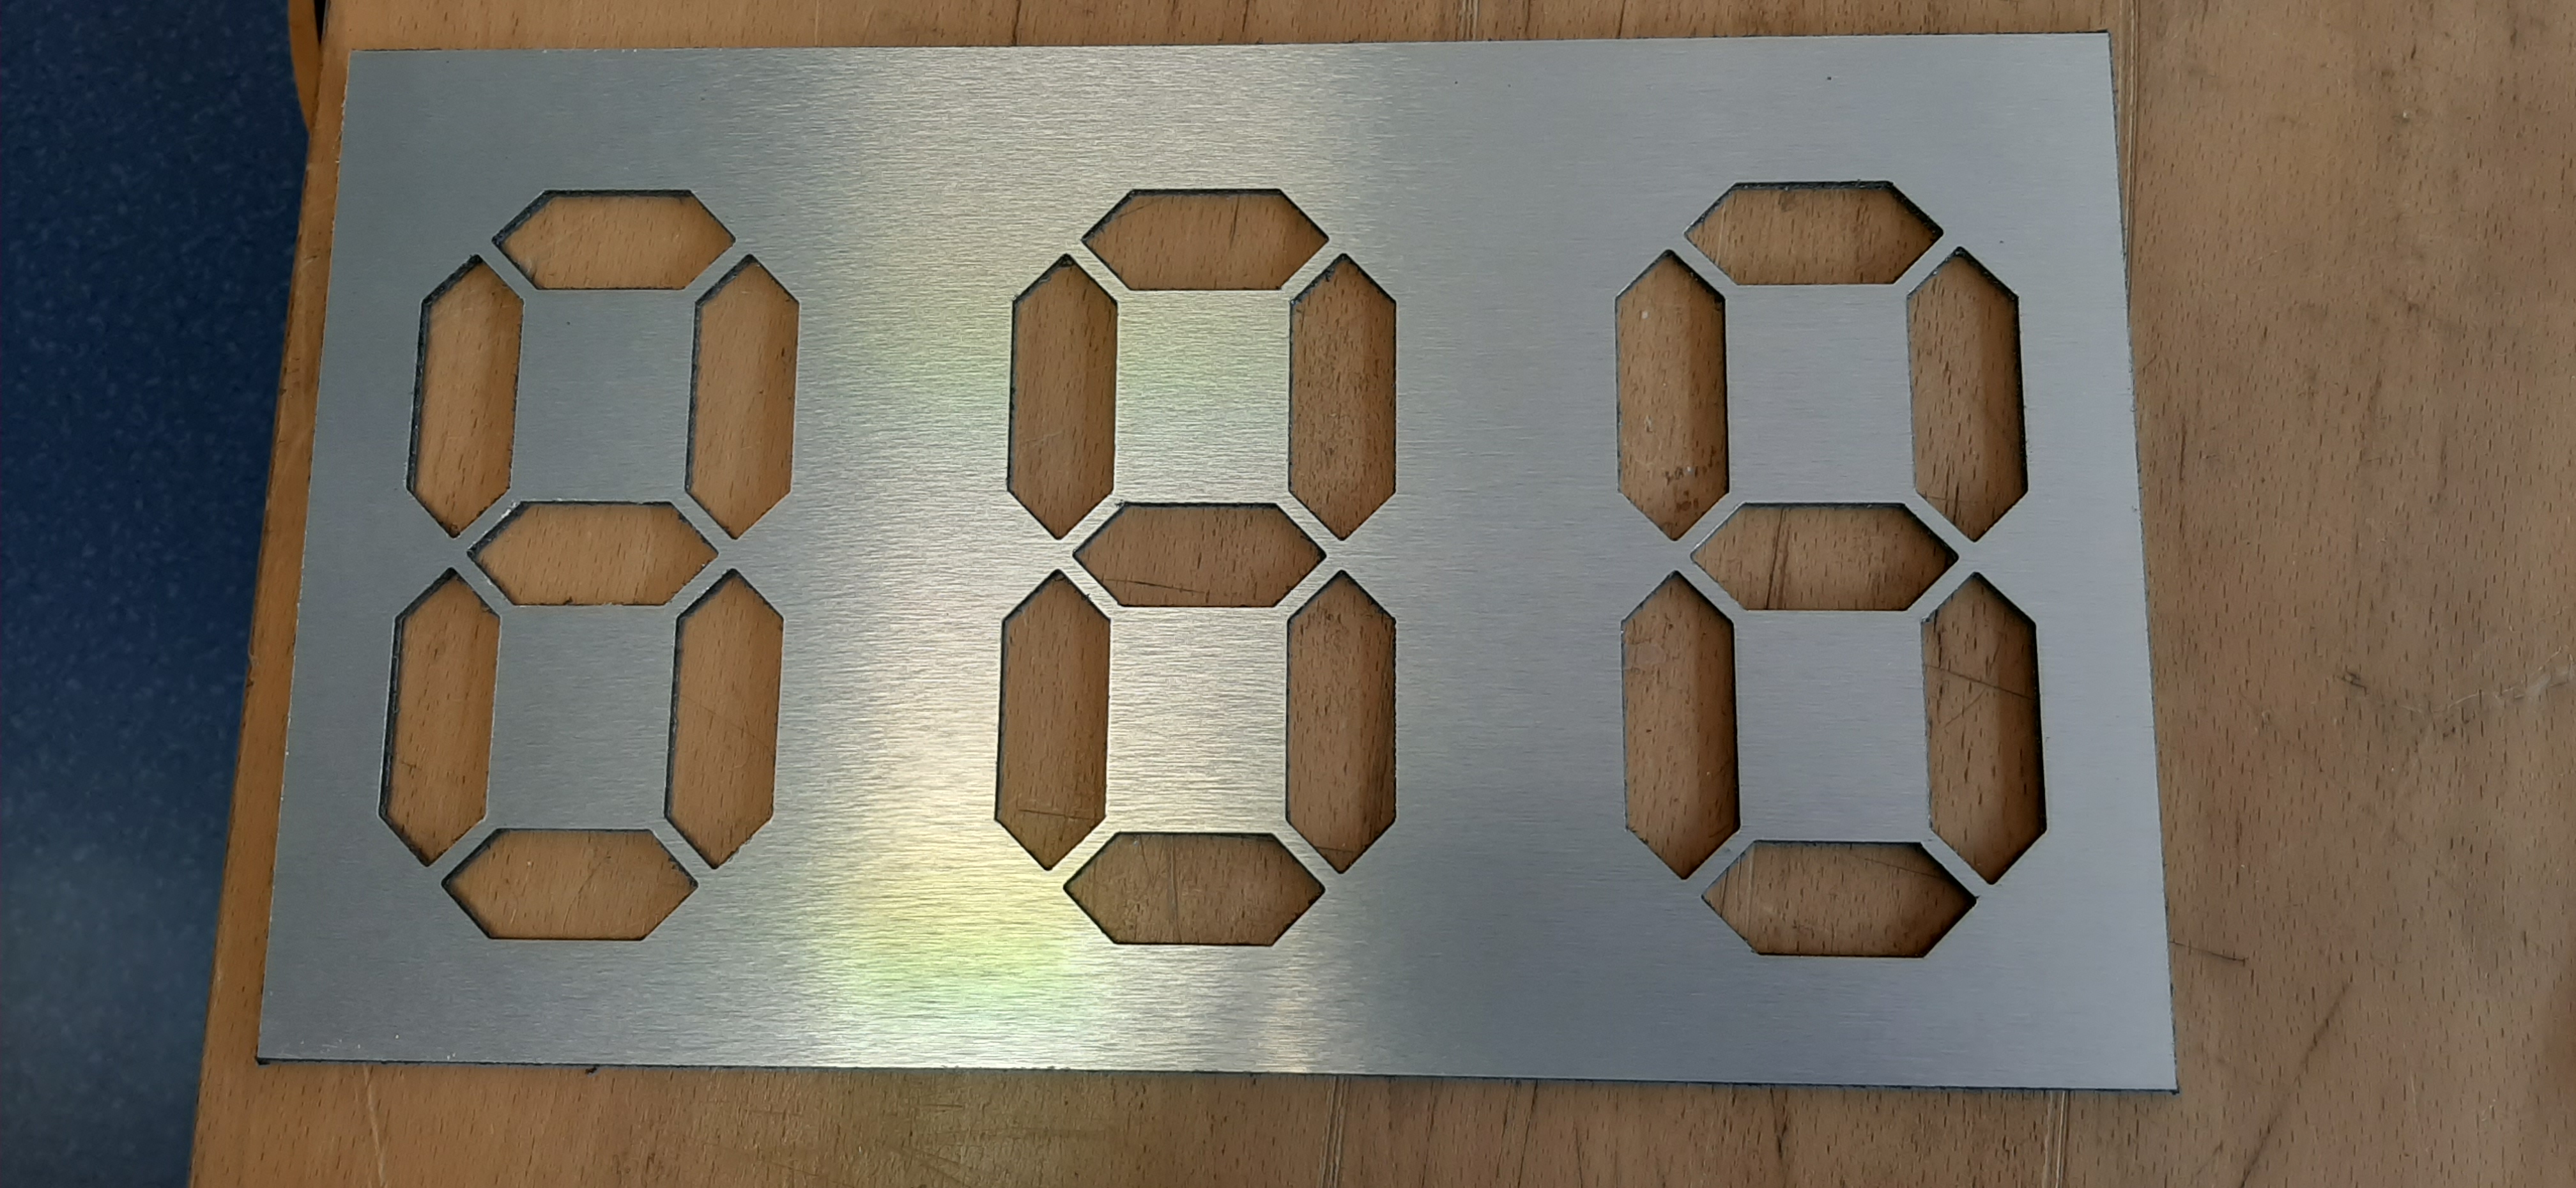
    Plaque découpée à la fraiseuse

    Plaque des 7 segments découpée à la fraiseuse

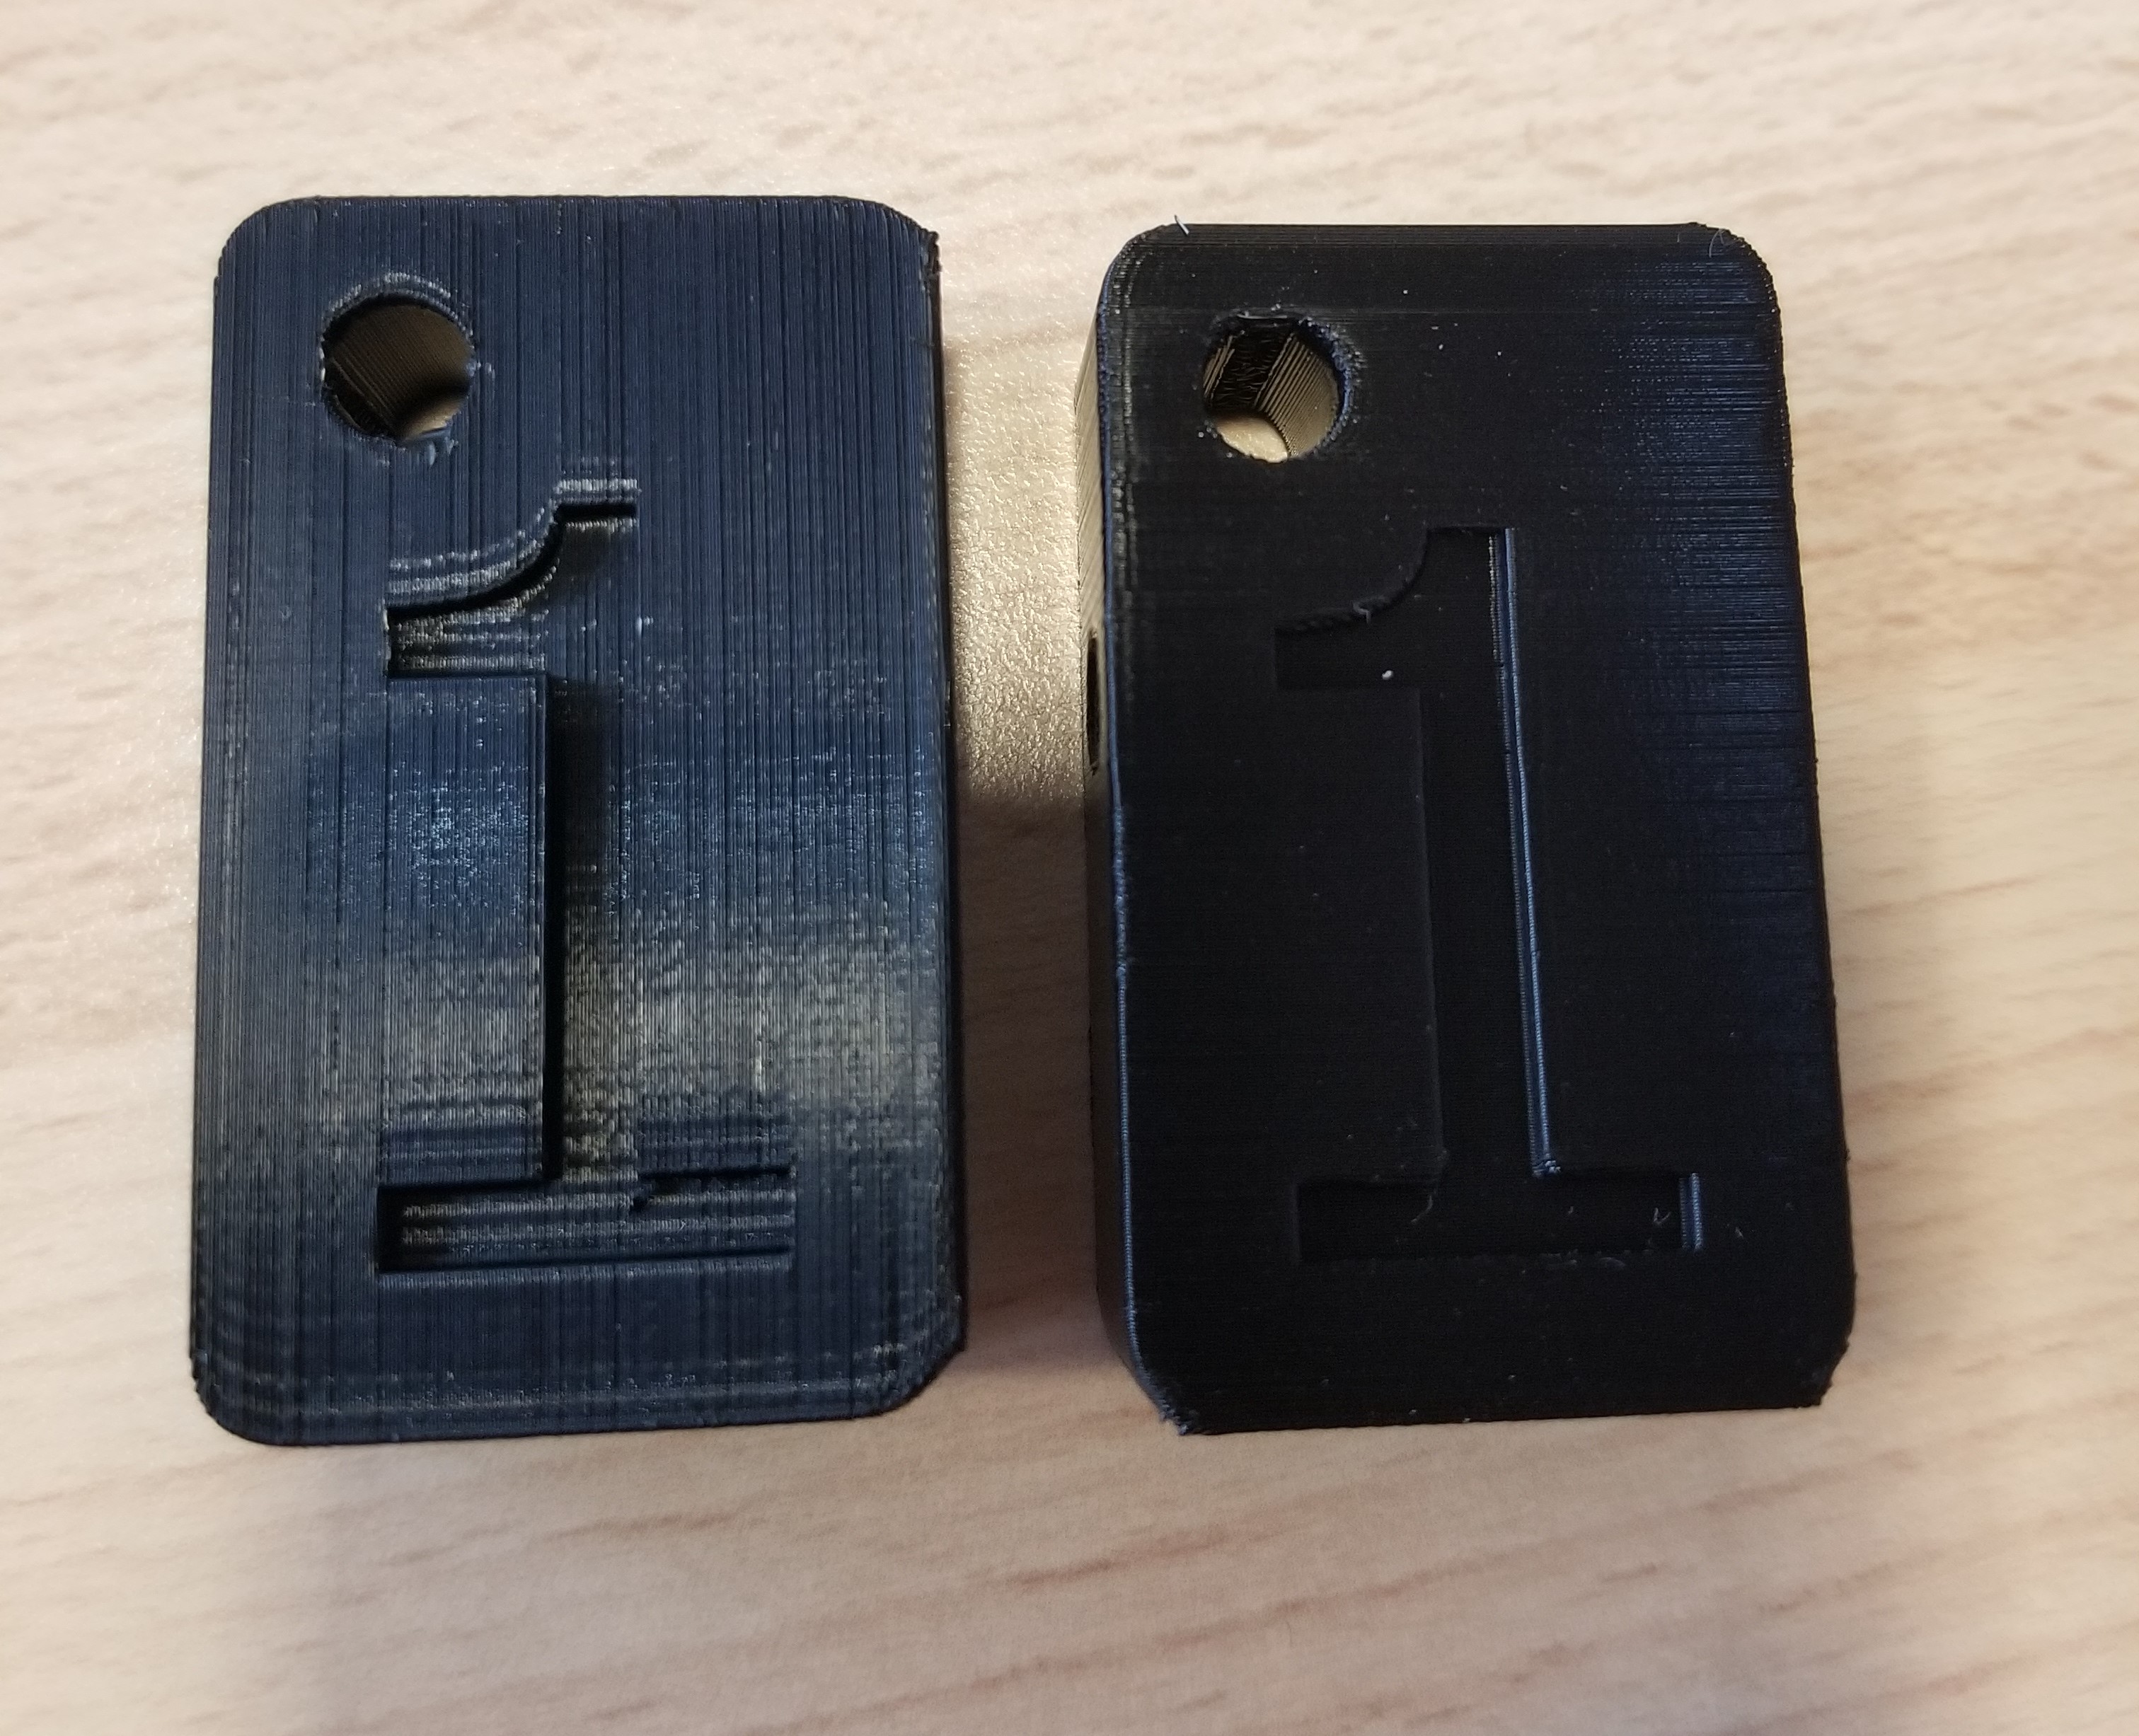
    2 palets imprimés en 3D

    Palets du compteur binaire imprimés en 3D

      Nous avons préféré le travail à Polytech car il y avait beaucoup de travail manuel pour réaliser le compteur décimal, les potences du compteurs binaires et le design de la mallette.

      disposition des compteurs dans la mallette

      Disposition des éléments dans la mallette

      Le projet s’est grandement accéléré les dernières semaines car nous avons soudé les LEDs NeoPixels du compteur binaire. Cette étape fut très importante car nous avons pu testé nos compteurs binaire et décimal en conditions réelles. Bien que la partie réalisation fut plus plaisante que la partie conception, nous avons néanmoins dû faire face à de nombreux problèmes et de nombreuses frustrations.

    Problèmes rencontrés

    Ce projet n’a pas été de tous repos et nous avons fait face à de nombreuses difficultés. Les premières difficultés rencontrées étaient liées au code du compteur décimal. Notre code ne comptait pas le 9 aux dizaines et passait de 89 à 100 et de 189 à 200. Heureusement, notre professeur encadrant, M. Godon, nous a aidé en nous montrant ce qui n’allait pas. De plus, nous n’arrivions pas à repartir à 0 après 255.
    Comme je l’ai dit dans la partie précédente, la réalisation nous a causé de nombreux problèmes. A chaque nouvelle séance nous avions une mauvaise surprise. Parfois c’était une pièce conçue la séance précédente qui n’était pas bonne, d’autre fois c’était une machine qui était en panne et qui nous empêchait d’avancer comme on le voulait ou bien notre compteur décimal qui ne marchait plus soit car les soudures s’étaient défaites, soit car les LEDs ne fonctionnaient pas (sûrement parce qu’elles avaient cramé).
    Lorsque nous avons testé tout le projet dans son ensemble, c’est-à-dire, avec les deux compteurs dans la mallette fonctionnant synchroniquement, nous nous sommes aperçus que le moteur pas-à-pas du compteur binaire n’était plus assez puissant, alors que nous avions fait des tests réussis sur le compteur binaire au préalable.

    Conclusion

    Ce projet a été très enrichissant pour nous trois, nous avons su travailler en équipe, écouter nos idées et exploiter les qualités de chacun pour travailler efficacement et rendre le travail le plus complet possible. Le projet nous a permis de mettre en pratique ce que nous avons appris ces deux dernières années et nous a fait découvrir de nouvelles choses que nous pourrons possiblement revoir dans la suite de nos études et plus tard. Nous avons été amenés à tester notre réactivité face aux problèmes rencontrés et nous avons su trouver des alternatives rapidement et très souvent par nous-mêmes.
    Globalement, nous sommes satisfaits et fiers de notre travail malgré le problème rencontré en toute fin de projet sur le moteur du compteur binaire.

    Projet d’optimisation d’un véhicule à air comprimé miniature

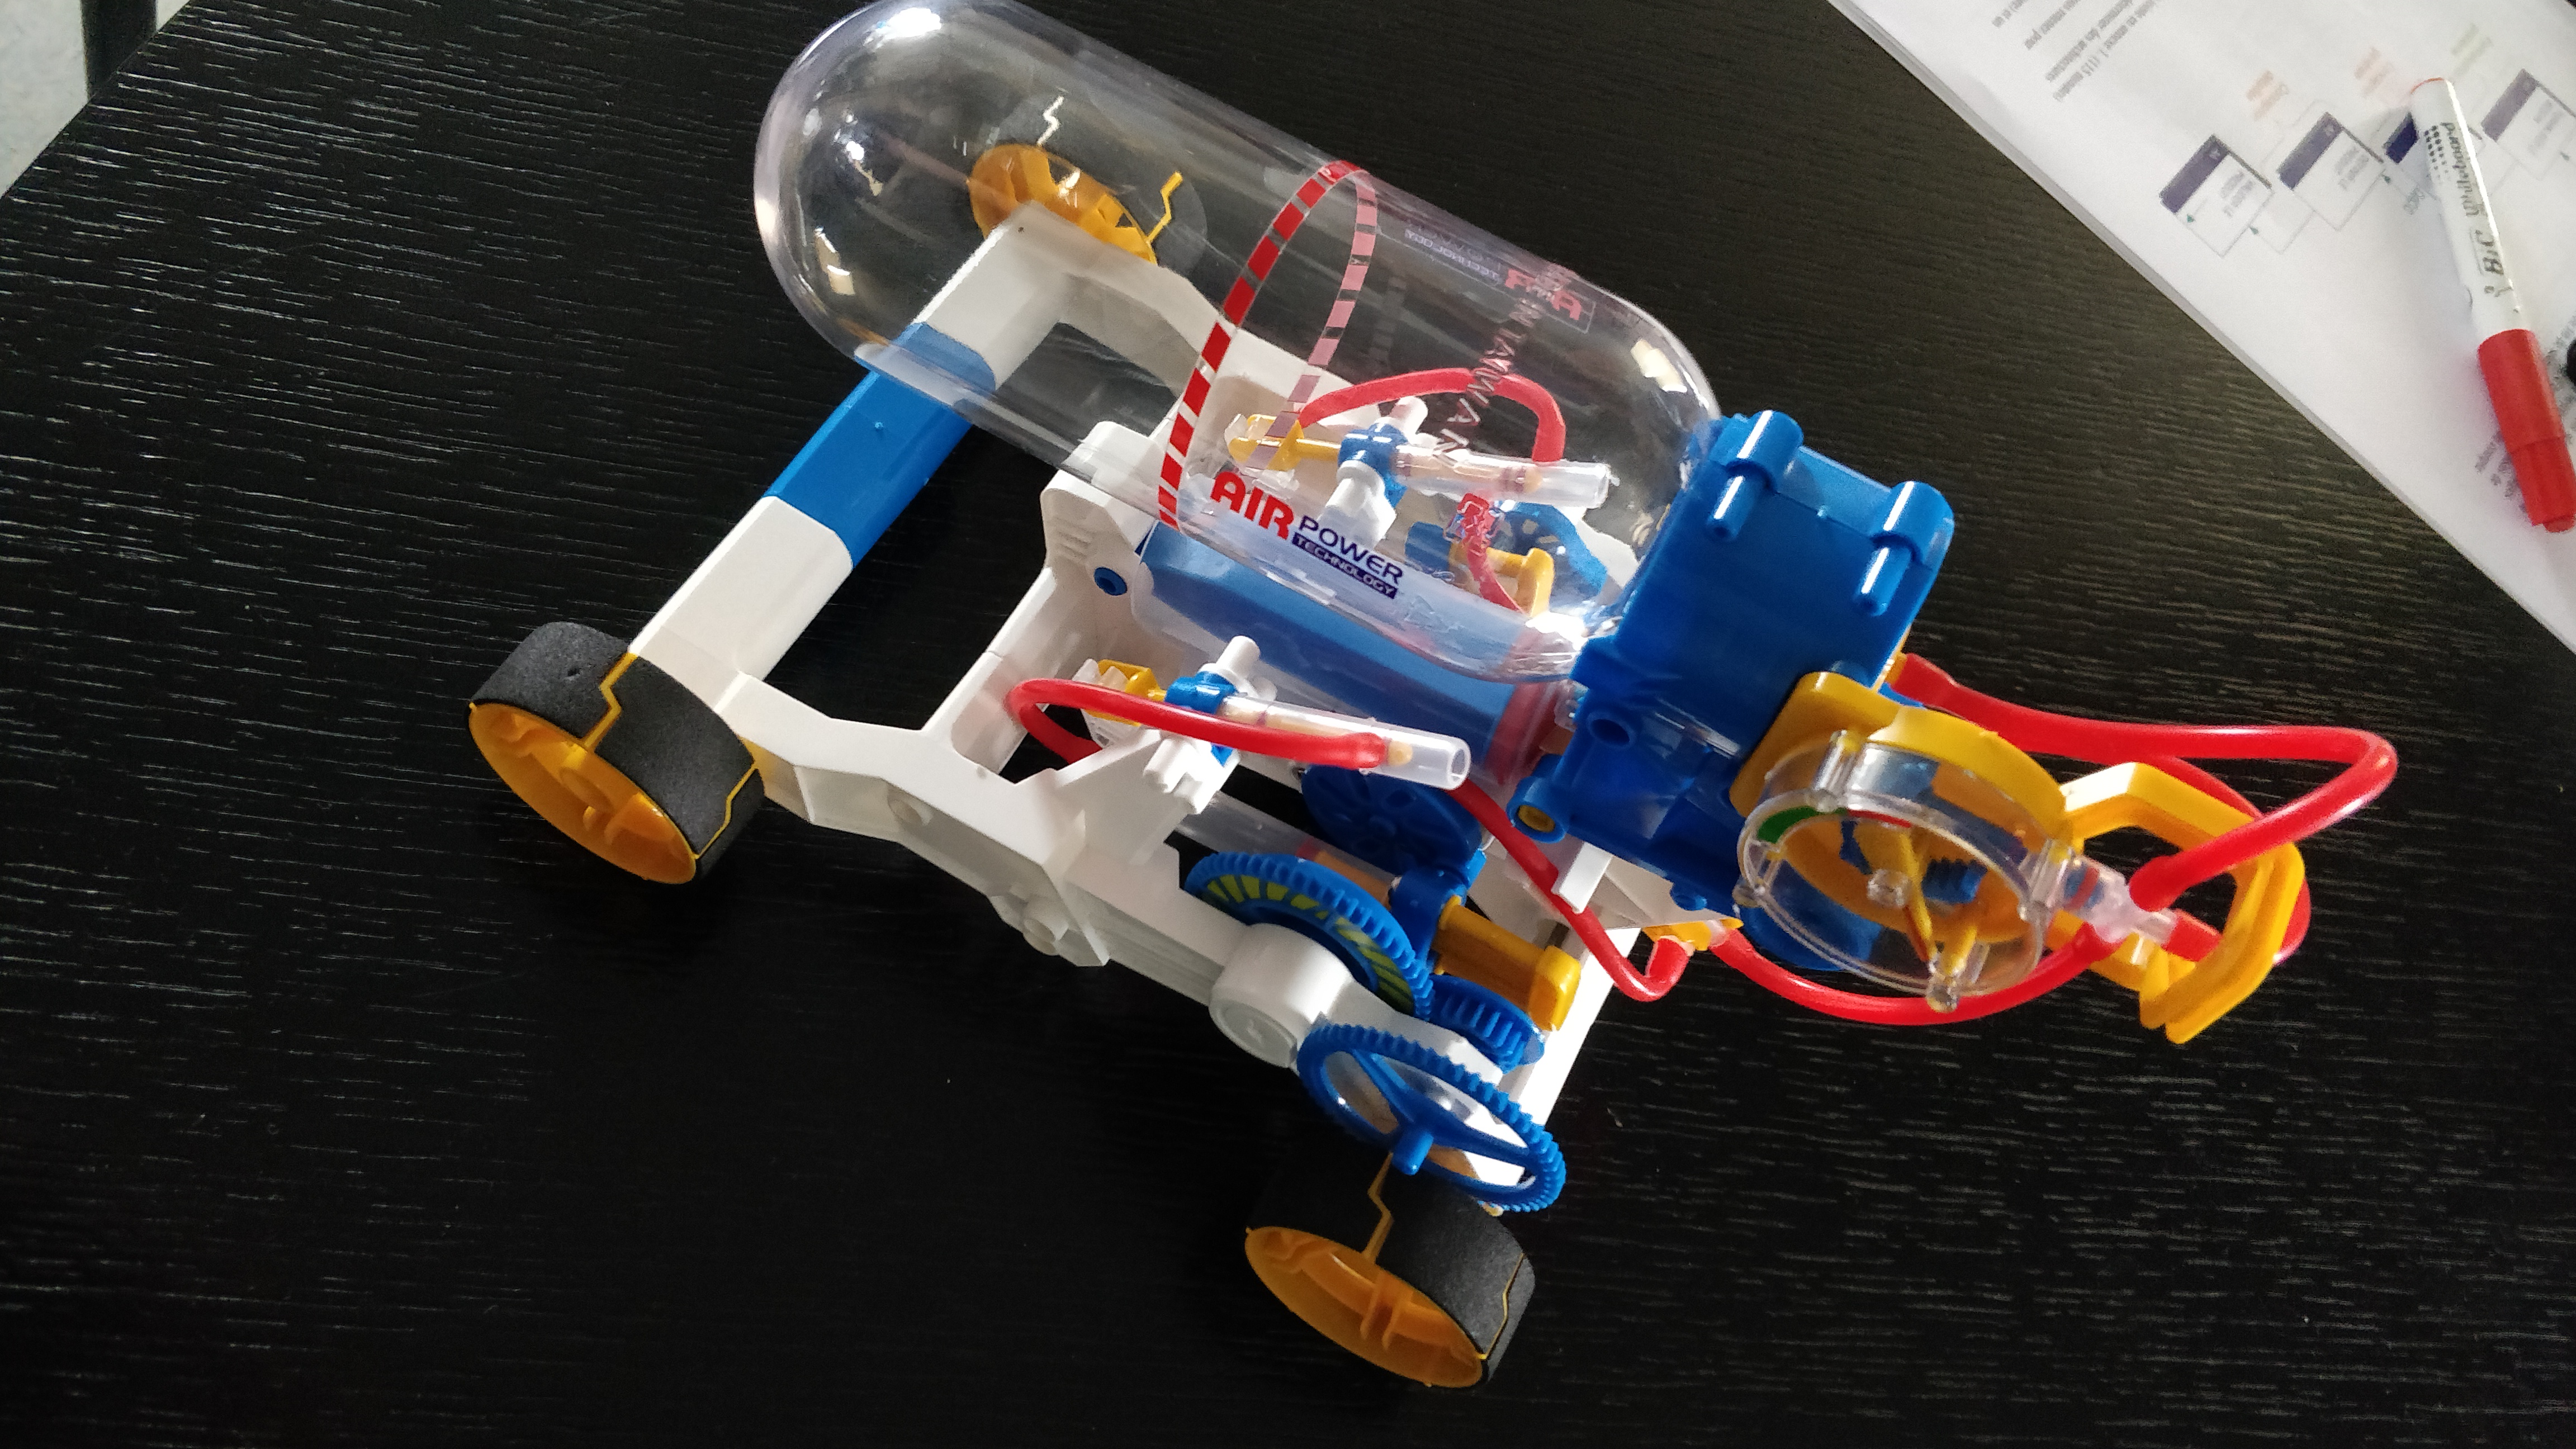
    Bonjour à tous, nous sommes un groupe de quatre étudiants en 2ème année du cycle préparatoire de Polytech Angers. Au cours de notre dernier semestre de formation nous avons réalisé un projet qui avait pour objectif : l’amélioration d’un véhicule à air comprimé fourni par l’école.

    Vue générale de la voiture étudiée à air comprimé

    Vue générale de la voiture étudiée à air comprimé

    1) Description du travail réalisé :

    Nous avons passé la majeure partie du temps à réaliser le véhicule sous CAO (Conception Assistée par Ordinateur) sur le logiciel OnShape afin de reproduire le véhicule virtuellement.

    Exemple de conception de pièces sous CAO avec esquisse au-dessus et rendu final en-dessous (à gauche: un piston | à droite: le réservoir d'air)

    Exemple de conception de pièces sous CAO avec esquisse au dessus et rendu final en-dessous (à gauche: un piston | à droite: le réservoir d’air)

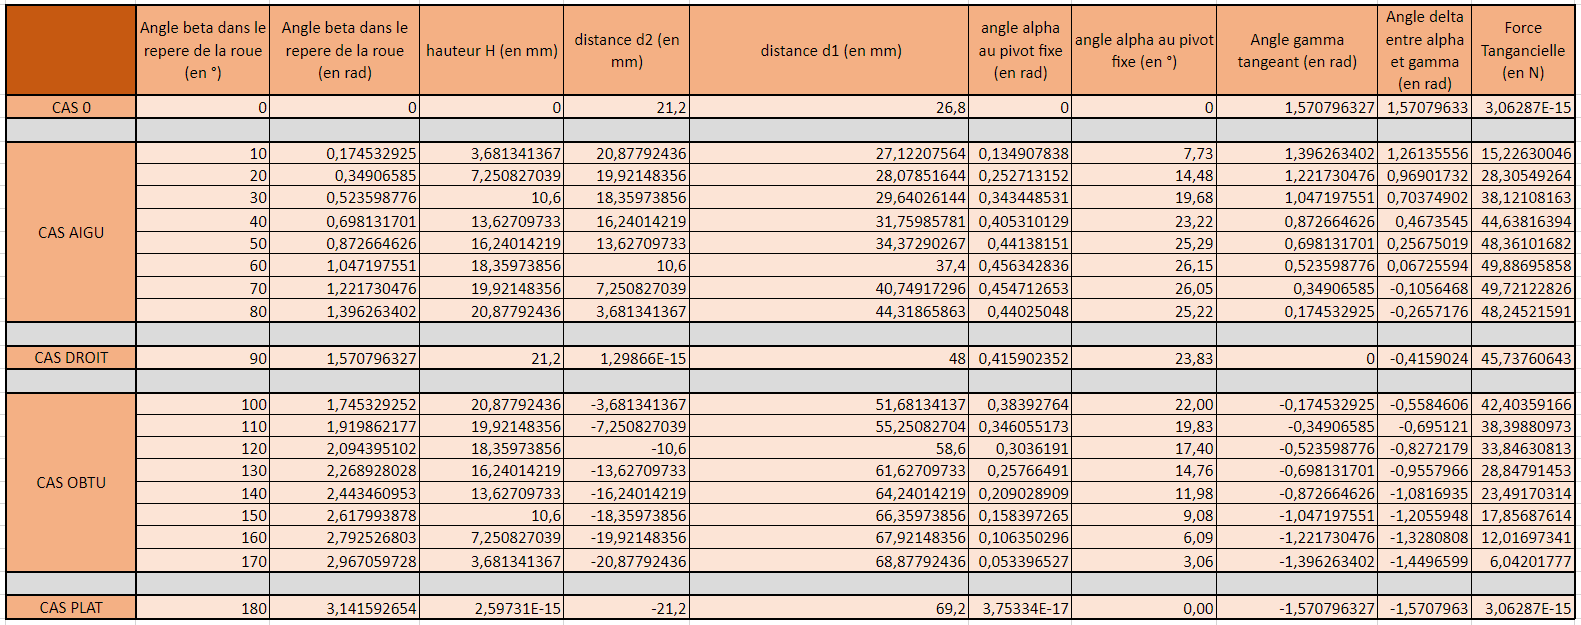
    Nous avons ensuite cherché à calculer la vitesse maximale théorique du véhicule afin de chercher à l’optimiser. Pour ce faire nous avons utilisé Excel:

    Tableau des différentes forces résultantes en fonction de l'angle de départ de la roue motrice

    Exemple de calcul sous excel:Tableau des différentes forces résultantes en fonction de l’angle de départ de la roue motrice


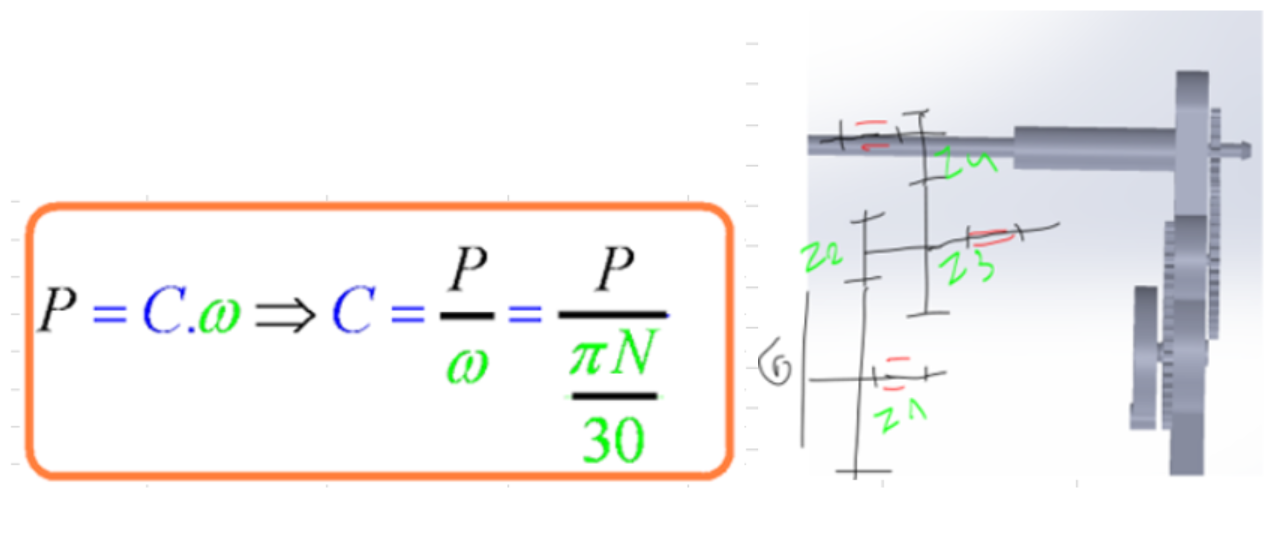
    Exemple de formule utilisée (à gauche) et exemple d'utilisation de la CAO pour trouver les couples du système (à droite)

    Exemple de formule utilisée (à gauche) et exemple d’utilisation de la CAO pour trouver les couples du système (à droite)


    Après une série d’application de formules, nous avons trouvé une vitesse moyenne de 0,31 mètre par seconde.

    Une fois cette vitesse obtenue nous avons émis des hypothèses permettant d’améliorer le véhicule telles que :
    – Changer le matériau du réservoir (passer du plastique au verre pour augmenter la pression dans celui-ci)
    – Remplacer notre réservoir par un réservoir plus grand afin que la voiture puisse rouler plus longtemps
    – Remplir notre réservoir avec du protoxyde d’azote à 60 bars au lieu de l’air
    – Changer le bâti en plastique par un bâti en carbone
    – Supprimer des pièces non-obligatoires sur la voiture
    – Calculer les forces pour optimiser les liaisons et ainsi avoir un meilleur rendement
    – Changer le revêtement des roues

    2) Conclusion :

    Même si nous n’avons pas pu mettre en pratique toutes nos théories à cause de la situation sanitaire, nous avons pu améliorer le véhicule théoriquement. De plus ce projet de groupe nous a permis de travailler la communication et la concertation au sein d’une équipe. Il nous a également permis de mettre en pratique nos connaissances apprises au cours de notre cycle préparatoire. Ce fut une expérience très enrichissante.

    Bourdais Rémi
    Casteur Axel
    Gacoin Baptiste
    Poupet Eloi

    Création d’un carrousel simplifié (calculs RDM)

    Cher lecteur, Chère lectrice,

    Nous sommes trois étudiants en PeiP2-A (deuxième année de classe préparatoire intégrée) à l’école d’ingénieurs Polytech Angers, et c’est à travers cet article que nous allons vous résumer et vous expliquer notre travail de groupe.

    Commençons d’abord par nous présenter.
    Nous sommes Alexi Schmid, Virgile Siegler et Tanguy Moriceau, âgés de vingt ans et futurs ingénieurs.

    Comme annoncé précédemment, nous avons eu le plaisir de travailler tous les trois en groupe durant notre dernier semestre de classe préparatoire, sur un projet de conception. Il y avait beaucoup de choix possibles (vraiment beaucoup) et nous avons choisi de travailler sur la conception d’un carrousel simplifié.
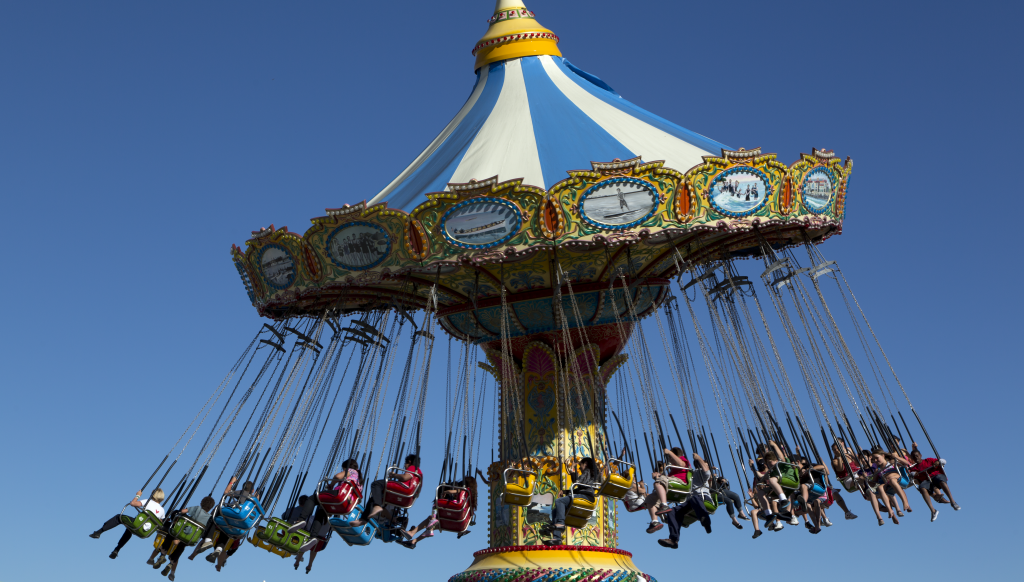
    Image 1 : Nous avons travaillé à la conception d’un carrousel comme celui-ci (mais en plus simple parce que là, il y a trop de chaises).

    Image 1 : Nous avons travaillé à la conception d’un carrousel comme celui-ci (mais en plus simple parce que là, il y a trop de chaises).

    Pourquoi un tel choix ? Nous voulions tester nos capacités et compétences dans des domaines spécifiques. Dans notre cas, ces domaines principaux étaient la résistance des matériaux et l’analyse des systèmes mécaniques (pour plus de précision sur ces sujets, rendez-vous au bas de l’article).

    Des modules à l’école nous ont donnés des notions dans ces domaines, mais ce projet de conception n’avait rien à voir avec ce qu’on a fait en cours. Nous étions au maximum en autonomie et devions donc trouver toutes les solutions par nous-mêmes.
    Ainsi, ce projet était pour nous un moyen de nous améliorer sur des sujets où nous n’étions pas forcément à l’aise.

    1) Présentation du projet et du cahier des charges

    L’objectif du projet est clair : concevoir un carrousel simplifié à l’aide de calculs de résistance des matériaux et des notions acquises durant les quatre semestres d’études.
    Pour ce qui est du cahier des charges, il y avait différentes conditions à respecter, comme la vitesse maximale de rotation du poteau central (imposée à trente tours par minute), le nombre d’enfants pouvant s’asseoir dans le manège (quatre enfants maximum, tous assis sur des sièges différents et pesant environ quarante kilos chacun) ou même des dimensions de pièces (comme celle du poteau central, qui devait être d’une hauteur de deux mètres).
    Enfin, le carrousel devait être le plus léger possible, afin de réduire les coûts matériels.
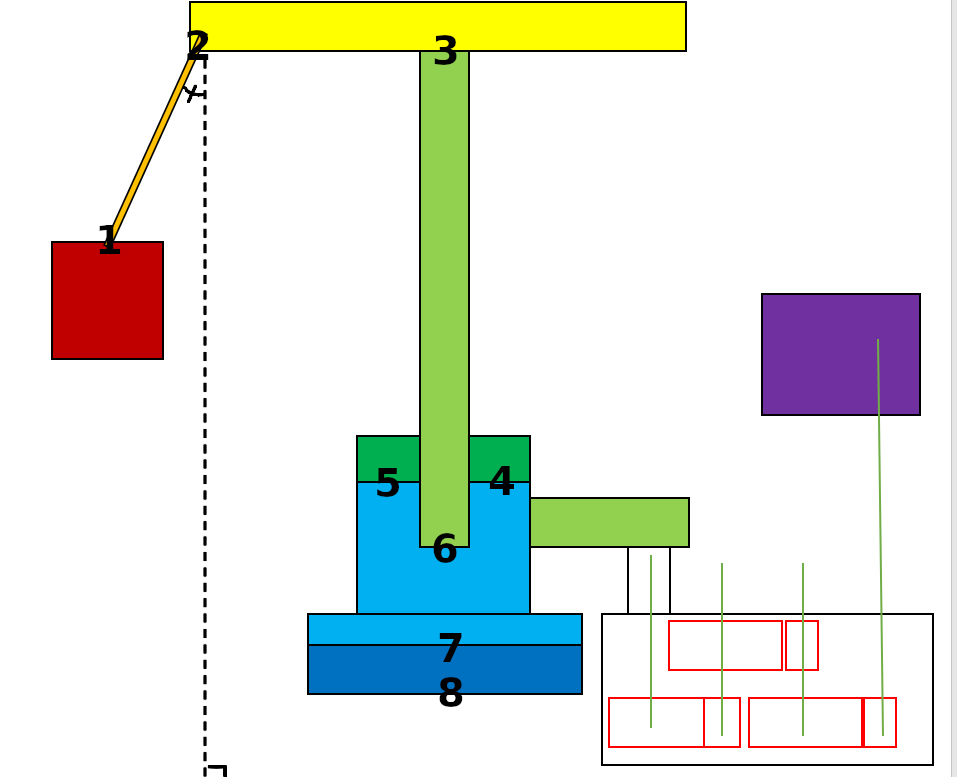
    Image 2 : Schéma simplifié du carrousel (en jaune les quatre poutres supérieures, en rouge les sièges, en vert clair le poteau central et la courroie transmettant la rotation, en bleu le châssis, en vert foncé le couvercle du châssis et en violet le moteur, relié au réducteur).

    Image 2 : Schéma simplifié du carrousel (en jaune les quatre poutres supérieures, en rouge les sièges, en vert clair le poteau central et la courroie transmettant la rotation, en bleu le châssis, en vert foncé le couvercle du châssis et en violet le moteur, relié au réducteur).

    2) Le travail réalisé

    Pour réussir ce projet, nous avions deux tâches majeures à faire : la première, était de dimensionner l’intégralité des pièces du manège et de choisir les composants permettant de les lier entre elles. La seconde tâche était de choisir un moteur adapté et de concevoir un réducteur, nécessaire pour réduire la vitesse de rotation du moteur (rappelez-vous que notre manège doit tourner à la vitesse maximale de trente tours par minute !)

    Nous avons naturellement commencé par faire un schéma du système à concevoir (voir Image 2), ce qui nous a permis de visualiser le carrousel et de faire ressortir ses points-clés (numérotés en gras sur l’Image 2).

    Pour continuer, nous nous sommes engagés sur les calculs des forces appliquées aux quatre sièges. Celles-ci comprenaient la force centrifuge, la résistance à l’air, le poids et les forces radiales et tangentielles. Enfin, nous avons calculé l’angle α, situé entre le câble soutenant le siège et la
    perpendiculaire au sol (cet angle est aussi représenté sur l’Image 2).

    Cet angle particulier change de valeur suivant la vitesse de rotation du manège. En effet, plus ce dernier tourne vite et plus l’angle α est élevé (car le siège subira une force centrifuge plus forte).
    Nous avons donc calculé la valeur de cet angle pour la vitesse de rotation maximale, valant trente tours par minute.
    Ainsi, à vitesse maximale, l’angle α vaut 62°.

    Grâce aux valeurs des forces précédemment calculées et grâce à cet angle α désormais connu, nous avons mis en place différents torseurs de forces (si cette notion de torseur ne vous est pas familière, je vous renvoie ici pour plus d’explications sur leurs principes), aux points-clés du carrousel.

    Avec ces torseurs nouvellement définis, nous avons utilisé le Principe Fondamental de la Statique (que vous êtes censés savoir maîtriser !) aux points-clés du manège, dans le but de déterminer, dans notre repère cartésien (repère tridimensionnel classique, dépendant de trois variables : x pour la longueur, y pour la largeur et z pour la hauteur), les valeurs des forces s’appliquant en ces mêmes points.

    En connaissance des différentes forces, nous avons utilisé plusieurs formules issues de notre module de Propriétés et Résistance des Matériaux, pour déterminer les épaisseurs et les diamètres minimaux de pièces composant notre carrousel.
    En faisant cela, nous avons aussi respecté une autre contrainte de notre cahier des charges, qui imposait une contrainte admissible de 120 MPa ou de 120 Newtons par millimètre carré (c’est-à-dire que le matériau en question doit pouvoir résister à une force de 120 Newtons, appliquée sur un millimètre carré) pour toutes les pièces.
    Par exemple, ce sont avec ces formules que nous avons calculé le diamètre minimal à adopter pour le poteau central. Nous voulions que ce poteau soutienne tout le haut de la structure, mais avec le diamètre le plus faible possible, toujours dans le but de diminuer les coûts de production (il n’y a pas de petites économies !).

    Pour continuer avec le poteau central, c’est en calculant son diamètre minimal que nous avons choisi les roulements (à partir d’une documentation issue de constructeurs) pouvant permettre sa rotation au sein de son châssis.
    Suite à cela, nous avons de nouveau utilisé le Principe Fondamental de la Statique et les formules de notre module pour déterminer les diamètres intérieur (qui est en fait le diamètre extérieur du roulement défini précédemment) et extérieur adéquats du châssis.
    Enfin, nous avons choisi une butée (l’élément se plaçant sous le poteau central, dans le châssis, et permettant la rotation) parmi celles qui nous étaient proposées.

    Suite à cela, nous devions choisir les composants permettant de fixer les pièces entre elles, dans des liaisons d’encastrements, en sachant que les composants les plus efficaces pour faire cela sont des vis.
    Nous avons donc calculé les forces et les contraintes de cisaillement et de traction (voir au bas de l’article pour plus de précisions) que subiront les vis, dans le but de déterminer leurs caractéristiques.
    Celles-ci trouvées, nous avons choisi les vis appropriées (toujours grâce à la documentation) qui permettaient de maintenir le carrousel.

    Par la suite, il nous fallait déterminer la courroie et la poulie à utiliser pour transmettre le mouvement de rotation, du réducteur jusqu’au poteau central.
    Nous avons facilement choisi ces éléments grâce à nos résultats précédents, à la documentation et aux formules qui nous ont été données par notre professeur encadrant.
    Pour finir, nous avons calculé le poids combiné de la poulie et de la courroie, ce qui a achevé la première partie de notre projet de conception.

    La seconde partie de notre projet consistait à concevoir le réducteur et nous l’avons commencée en calculant la puissance nécessaire pour obtenir la vitesse de rotation maximale de trente tours par minute.
    Après un simple calcul, nous avons trouvé la puissance minimale requise et avons, par la même occasion, choisi le moteur le plus adapté à notre cas de figure.

    Ensuite, avec ce moteur, nous sommes passés à la conception du réducteur.
    Nous avons calculé le taux de réduction de l’ensemble, c’est à dire le nombre de fois que l’on va réduire la vitesse initiale de sortie du moteur.
    Par exemple, si notre moteur tourne à une vitesse de 1600 tours par minute et que l’on impose un taux de réduction de 4 au réducteur, la vitesse de rotation qui sera mesurée après ce dernier, sera de 400 tours par minute.

    Avec ce taux de réduction et la documentation, nous avons déterminé qu’il fallait concevoir un réducteur à trois étages.
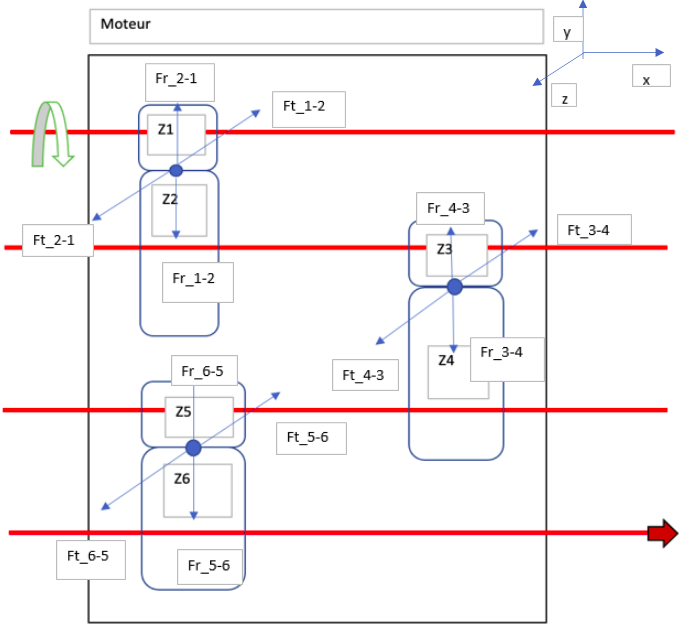
    Image 3 : Schéma du réducteur à trois étages (représentant les quatre arbres ou axes, les trois engrenages et les forces s’appliquant sur ces derniers).

    Image 3 : Schéma du réducteur à trois étages
    (représentant les quatre arbres ou axes, les trois
    engrenages et les forces s’appliquant sur ces derniers).

    Pour continuer, nous devions trouver le nombre de dents adéquat pour chacune des roues et chacun des pignons. Pour faire cela, nous avons utilisé le solveur du logiciel Excel.
    Nous avions plusieurs conditions à imposer, comme un nombre minimal de dents, le taux de réduction devait être compris dans un intervalle de 20% autour de sa valeur calculée, la masse de l’ensemble devait être la plus faible possible, etc.

    Grâce aux calculs du solveur, nous avons obtenu les nombres optimaux de dents.
    Ceci nous a ensuite permis de calculer le module de chacun des trois engrenages, un paramètre relatif à la périodicité et à la taille de ces mêmes dents.
    Après avoir obtenu les modules, nous les avons normalisés (rapprochés d’une valeur entière normée et plausible).

    Ensuite, comme nous avions toutes les caractéristiques nécessaires des engrenages, nous avons calculé les forces radiales et tangentielles (représentées sur l’Image 3) s’appliquant sur eux.
    En effet, lorsque un pignon tourne, il va appliquer une certaine force sur la roue située au-dessous de lui, provoquant ainsi le phénomène de rotation. Ce sont donc ces forces que nous avons cherché à calculer.
    C’est en utilisant à nouveau le Principe Fondamental de la Statique et des torseurs, que nous avons trouvé les valeurs des forces. Après avoir additionné ces dernières en respectant leur orientation dans notre repère cartésien, nous avons finalement obtenu trois forces générales, appliquées sur
    chaque engrenage.

    En nous rappelant qu’un de nos objectifs était de diminuer au maximum la masse du réducteur, nous avons rapprochés les engrenages entre eux. C’est donc en considérant la largeur des pignons, des roues et des roulements placés aux extrémités des arbres (roulements assurant la rotation des quatre arbres) que nous avons pu établir les distances minimales (appelées entretoises) entre tous les éléments intérieurs du réducteur.

    Avec ces distances minimales, nous avons encore une fois utilisé le Principe Fondamental de la Statique et nos formules de Propriétés et Résistance des Matériaux, sur chacun des quatre arbres.
    Cela nous a permis de connaître les valeurs des contraintes (principalement la flexion) subies par ces derniers. Enfin, c’est avec ces dernières valeurs calculées que nous avons déterminé le diamètre minimal à adopter pour chaque arbre.

    Tout ceci achevé, il nous restait à choisir les différents composants nécessaires au bon fonctionnement du réducteur. C’est après avoir calculé les différentes vitesses de rotation des arbres, les couples transmis (le mouvement de rotation) et les forces appliquées sur chaque arbre, que nous avons choisi les roulements (différents de ceux utilisés plus haut, qui avaient été arbitrairement choisis, sans connaître les diamètres des arbres).
    Nous avons ensuite sélectionné les épaulements (pièce mécanique servant à bloquer les roulements, pour leur empêcher tout mouvement) à partir des caractéristiques des roulements choisis.

    Comme nous avons changé le type de roulement (rappelez-vous que nous avons arbitrairement considéré des roulements, au moment de calculer les entretoises entre tous les éléments intérieurs au réducteur !), nous avons dû recalculer ces distances minimales avec nos nouveaux roulements et nos épaulements.

    Suite à cela, nous avons choisi d’après les diamètres minimaux des arbres, huit anneaux élastiques afin de maintenir les roulements et les arbres en place.
    Pour terminer, nous avons choisi des clavettes (pièce mécanique se plaçant entre un pignon ou une roue et l’arbre en rotation auquel il/elle appartient) grâce à des formules spécifiques, décrivant la longueur minimale de ces dernières. Il s’agissait ici de calculer les contraintes que subiront ces six clavettes, pour chaque engrenage, afin de déterminer la longueur minimale à adopter, pour obtenir une résistance optimale.

    3) Conclusion de notre projet de conception

    Ce projet de conception, que nous avons réalisé durant notre quatrième semestre d’études, nous aura permis de réellement nous familiariser sur des sujets, au premier abord, compliqués.
    Comme précisé au début de cet article, nous n’étions pas vraiment à l’aise avec les notions vues dans notre module de Propriétés et Résistance des Matériaux, ce que nous souhaitions donc changer.
    Concevoir ce carrousel simplifié a été un véritable défi, où nous avons pu nous surpasser, tant sur le plan théorique que sur le plan humain.
    Travailler avec d’autres personnes sur un projet commun est quelque chose de très enrichissant.
    Cela nous permet d’exprimer notre point de vue, mais surtout de comprendre et de s’ouvrir à d’autres visions différentes de la notre : ce qui reste l’une des qualités les plus importantes d’un futur ingénieur.
    ______________________________________________________________________

    Résistance des matériaux : discipline permettant d’étudier le comportement de différents matériaux au niveau local (sur un petit volume d’une pièce), de façon à étendre ce même comportement au niveau global (c’est-à-dire, à l’entière pièce considérée) et de calculer de façon détaillée les contraintes et les déformations subies par un matériau sous l’effet d’une sollicitation particulière (par exemple, le poids).

    Analyse des systèmes mécaniques : discipline permettant l’étude de différents systèmes mécaniques comme un moteur de voiture, par exemple) à partir d’un schéma fonctionnel. Cette discipline est aussi utile pour déterminer les liaisons reliant des pièces entre elles et sert à choisir les composants qui permettent d’obtenir une telle liaison (un roulement à billes autorise une liaison pivot). Enfin, cette discipline intervient dans les transmissions de puissance, à travers des engrenages notamment.

    Contrainte de cisaillement : contrainte mécanique appliquée de manière parallèle ou tangentielle à la face d’un matériau considéré.

    Contrainte de traction : contrainte mécanique appliquée de manière perpendiculaire à deux faces opposées d’un matériau considéré, de façon à l’étirer pour mesurer le moment de rupture.

    Crédits de l’Image 1 : Swing ride in Santa Cruz, the county seat and largest city of Santa Cruz County, California, photographie par Carol Highsmith, le 9 juin 2012, collection de la Bibliothèque du Congrès des États-Unis d’Amérique, œuvre placée dans le domaine public.

    Les Image 2 et Image 3 ont été respectivement créées par Virgile Siegler et Alexi Schmid, dans le cadre de ce projet de conception.
    Modélisation 3D et Analyse de Structure

    Bonjour,

    Nous sommes Line Bouwens et Simon Coiffard, deux étudiants du cycle préparatoire à Polytech Angers. Lors de notre quatrième semestre, nous avons un projet de conception à réaliser. Nous souhaitons tous les deux intégrer la filière « Bâtiment : Exploitation, Maintenance et Sécurité » l’année prochaine. Il nous paraissait donc évident de choisir un projet dans le sens de notre objectif professionnel.

    Notre projet va donc consister en une étude de plusieurs problématiques de dimensionnement. Nous allons vérifier la résistance d’éléments de la structure d’un bâtiment vis-à-vis des charges de services qu’il est susceptible de subir durant sa durée de vie, via 2 logiciels, Revit et Robot. Ce sont des logiciels Autodesk déjà installés sur les ordinateurs de l’école. Enfin, dans la mesure du possible, un prototype du bâtiment, à échelle réduite, sera obtenu par impression 3D en utilisant la maquette numérique.

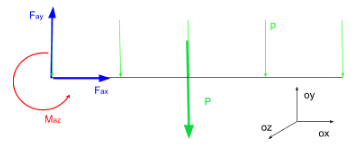
    Les premières heures ont été occupées par des didacticiels de prise en main des logiciels. Revit est un logiciel de design de bâtiment. Il nous permet de créer l’architecture désirée. Nous pouvons également appliquer les charges que l’on souhaite étudier. Le logiciel Robot calcule ensuite les effets de ces forces sur la structure et nous affiche les diagrammes sur le bâtiment comme sur la figure ci dessous.

    moments induits par les forces

    Ainsi, nous pouvons voir les parties soumises aux efforts les plus importants. Nous voyons ici que les forces impliquent une flexion du toit de l’abri. Si la flexion dépasse un certain degré de sécurité, nous devons y remédier en ajoutant des renforts, tels que des poteaux, pour soulager la structure. Ces modifications éventuelles de structure seront faites sur Revit puis prises en compte par Robot.

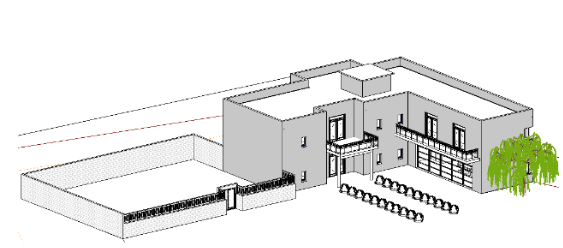
    La première partie a été sur des structures simples. Pour la suite du projet, c’est notre professeur encadrant qui nous a donné le fichier du bâtiment final. Une vue d’ensemble est présentée sur la capture d’écran ci-dessous. Il est déjà dimensionné, notre travaille consiste donc à vérifier certains éléments de structure. Suite à la chute d’un balcon dans la ville d’Angers il y a 3 ans et le nombre d’accidents récurrents ayant pour cause des défauts de dimensionnement de la structure, nous avons décidé de s’intéresser à cette partie là en particulier.

    vue du batiment

    Nous avons vérifié, pour des formes de section des poteaux rondes et carrées ainsi que pour plusieurs liaisons au balcon, la résistance des poteaux au flambement, ou flambage, c’est à dire sa tendance à se déformer dans le sens perpendiculaire à la compression qu’il subit. Lors de tous nos calculs, nous obtenons une résistance très suffisante. Nous avons calculé le diamètre minimal des poteaux, qui est largement inférieur à celui alors sur le modèle Revit.

    Le projet nous a ensuite amené à calculer la flèche du balcon, c’est à dire les efforts tranchants et moments interieurs du balcon, selon la position de la section étudiée par rapport au mur du bâtiment soutenant le balcon.

    étude des forces et des moments

    étude des forces et des moments

    Pour finir, nous avons décidé d’ajouter sur le modèle Revit, du ferraillage dans le balcon et la dalle du premier étage. Nous avons donc fait les calculs. Cela consiste à déterminer leur taille mais aussi la densité, c’est à dire la répartition des armatures en métal.

    Après avoir étudié ce bâtiment et sa structure, nous pouvons conclure qu’il est possible de le construire en toute sécurité.
    Même si nous n’avons pas pu finaliser ce projet en imprimant la structure en 3D, cela nous a permis de découvrir de nouveaux logiciels qui nous seront utiles dans la suite de nos études ainsi que dans notre vie professionnelle. On a également pu étendre nos connaissances sur le domaine du bâtiment et comprendre pourquoi, malheureusement, des accidents peuvent arriver malgré les coefficients de sécurité pris en compte par les bureaux d’études.

    Si le projet était à refaire, je demanderai au professeur de nous donner un bâtiment mal dimensionné afin de réfléchir par nous même aux différentes solutions que l’on pourrait apporter. Cela serait plus captivant et permettrait de mettre en avant notre créativité.

    Nous remercions donc Hassen Riahi, professeur encadrant qui nous a proposé ce sujet, puis guidé et qui a répondu à nos questions.
    Merci également à l’ensemble de l’équipe enseignante qui à rendu ces projets possibles.

    Et finalement, merci à vous de nous avoir permis de partager nos découvertes et apprentissages avec vous;

    Line Bouwens et Simon Coiffard, étudiants en EI2 (2018-2019)

    Le Vélo-Bus

    Bonjour à tous et bienvenue sur l’article du Vélo-Bus!

    IMG_1883
    Nous sommes un groupe de 4 étudiants en 2ème année de cycle préparatoire. Pour notre projet de semestre composé de 80 heures nous avons choisi de continuer le projet du vélo-bus qui avait déjà débuté l’année dernière sous l’encadrement et l’aide de Laurent Saintis. Le groupe précédent avait réalisé une première partie de la conception du véhicule que nous avons repris et modifié. Le projet du vélo bus est un projet de grande ampleur qui nécessite plus de 80h pour être fini: c’est pourquoi nous nous sommes concentrés sur la partie châssis du véhicule.

    Qu’est ce qu’un vélo-bus ?

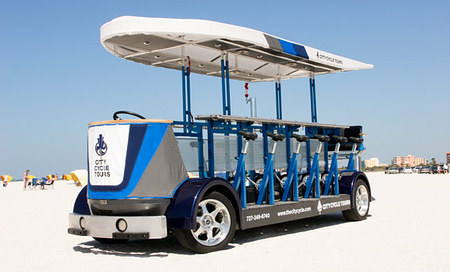
    Le vélo-bus est un concept innovant. Il s’agit d’un véhicule de la taille d’un minibus qui avance grâce au pédalage de six personnes (maximum). La direction est assurée par un conducteur à l’avant du vélo-bus.

    City_cycle_beach_160611
    (exemple de prototype d’un vélo-bus)

    Quel est le but du vélo-bus ?

    Son but est de permettre aux étudiants de Polytech Angers de se déplacer sur le campus de belle beille par groupe de 7. Il s’agit d’un réel besoin car la pause du midi est de 1h10, cela ne laisse pas beaucoup de temps pour se rendre au restaurant universitaire et manger : il faut compter dix bonnes minutes à pied. Il est de même lorsqu’il faut se rendre à l’IUT pour les travaux pratiques de certaines matières.

    Etapes du projet

    Notre Projet plutôt orienté sur une phase de réalisation et de fabrication, s’est déroulé en 3 étapes principales.

    1.Conception

    Avant de pouvoir débuter la fabrication, il était nécessaire de passer par une phase de conception. Cette phase s’est décomposée en 2 sous parties. La première d’entre elle consistait à récupérer et à nous approprier les éléments proposés par l’ancien groupe. Nous nous sommes rapidement rendu compte que de nombreux éléments n’avaient pas été judicieusement choisi et c’est pourquoi nous avons dû refaire une seconde modélisation du véhicule. Cette modélisation a le mérite d’être réalisable et modulable avec des éléments de récupération. Elle permet également d’être plus envisageable pour une réelle construction.
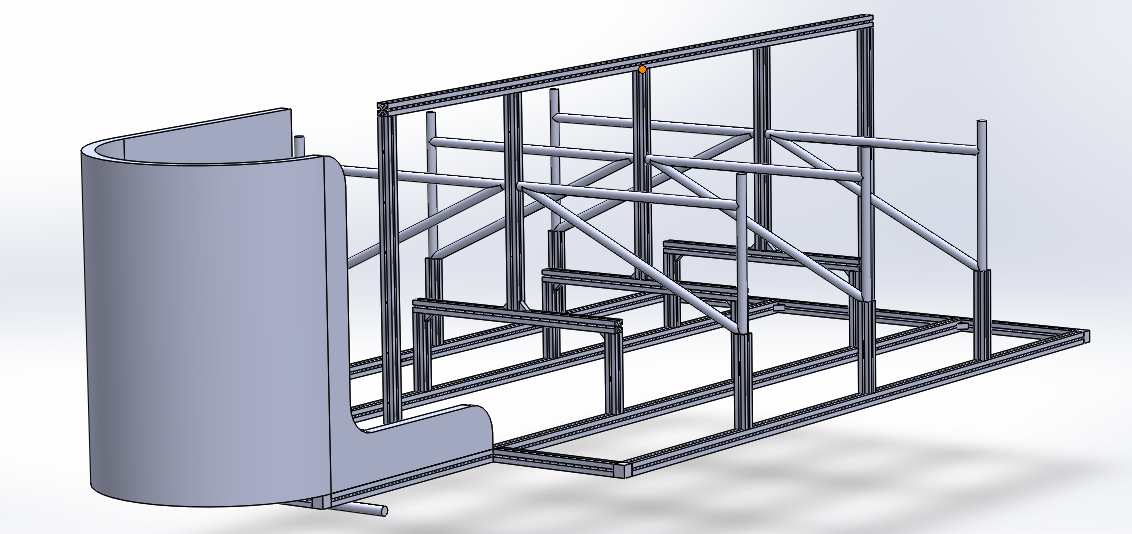
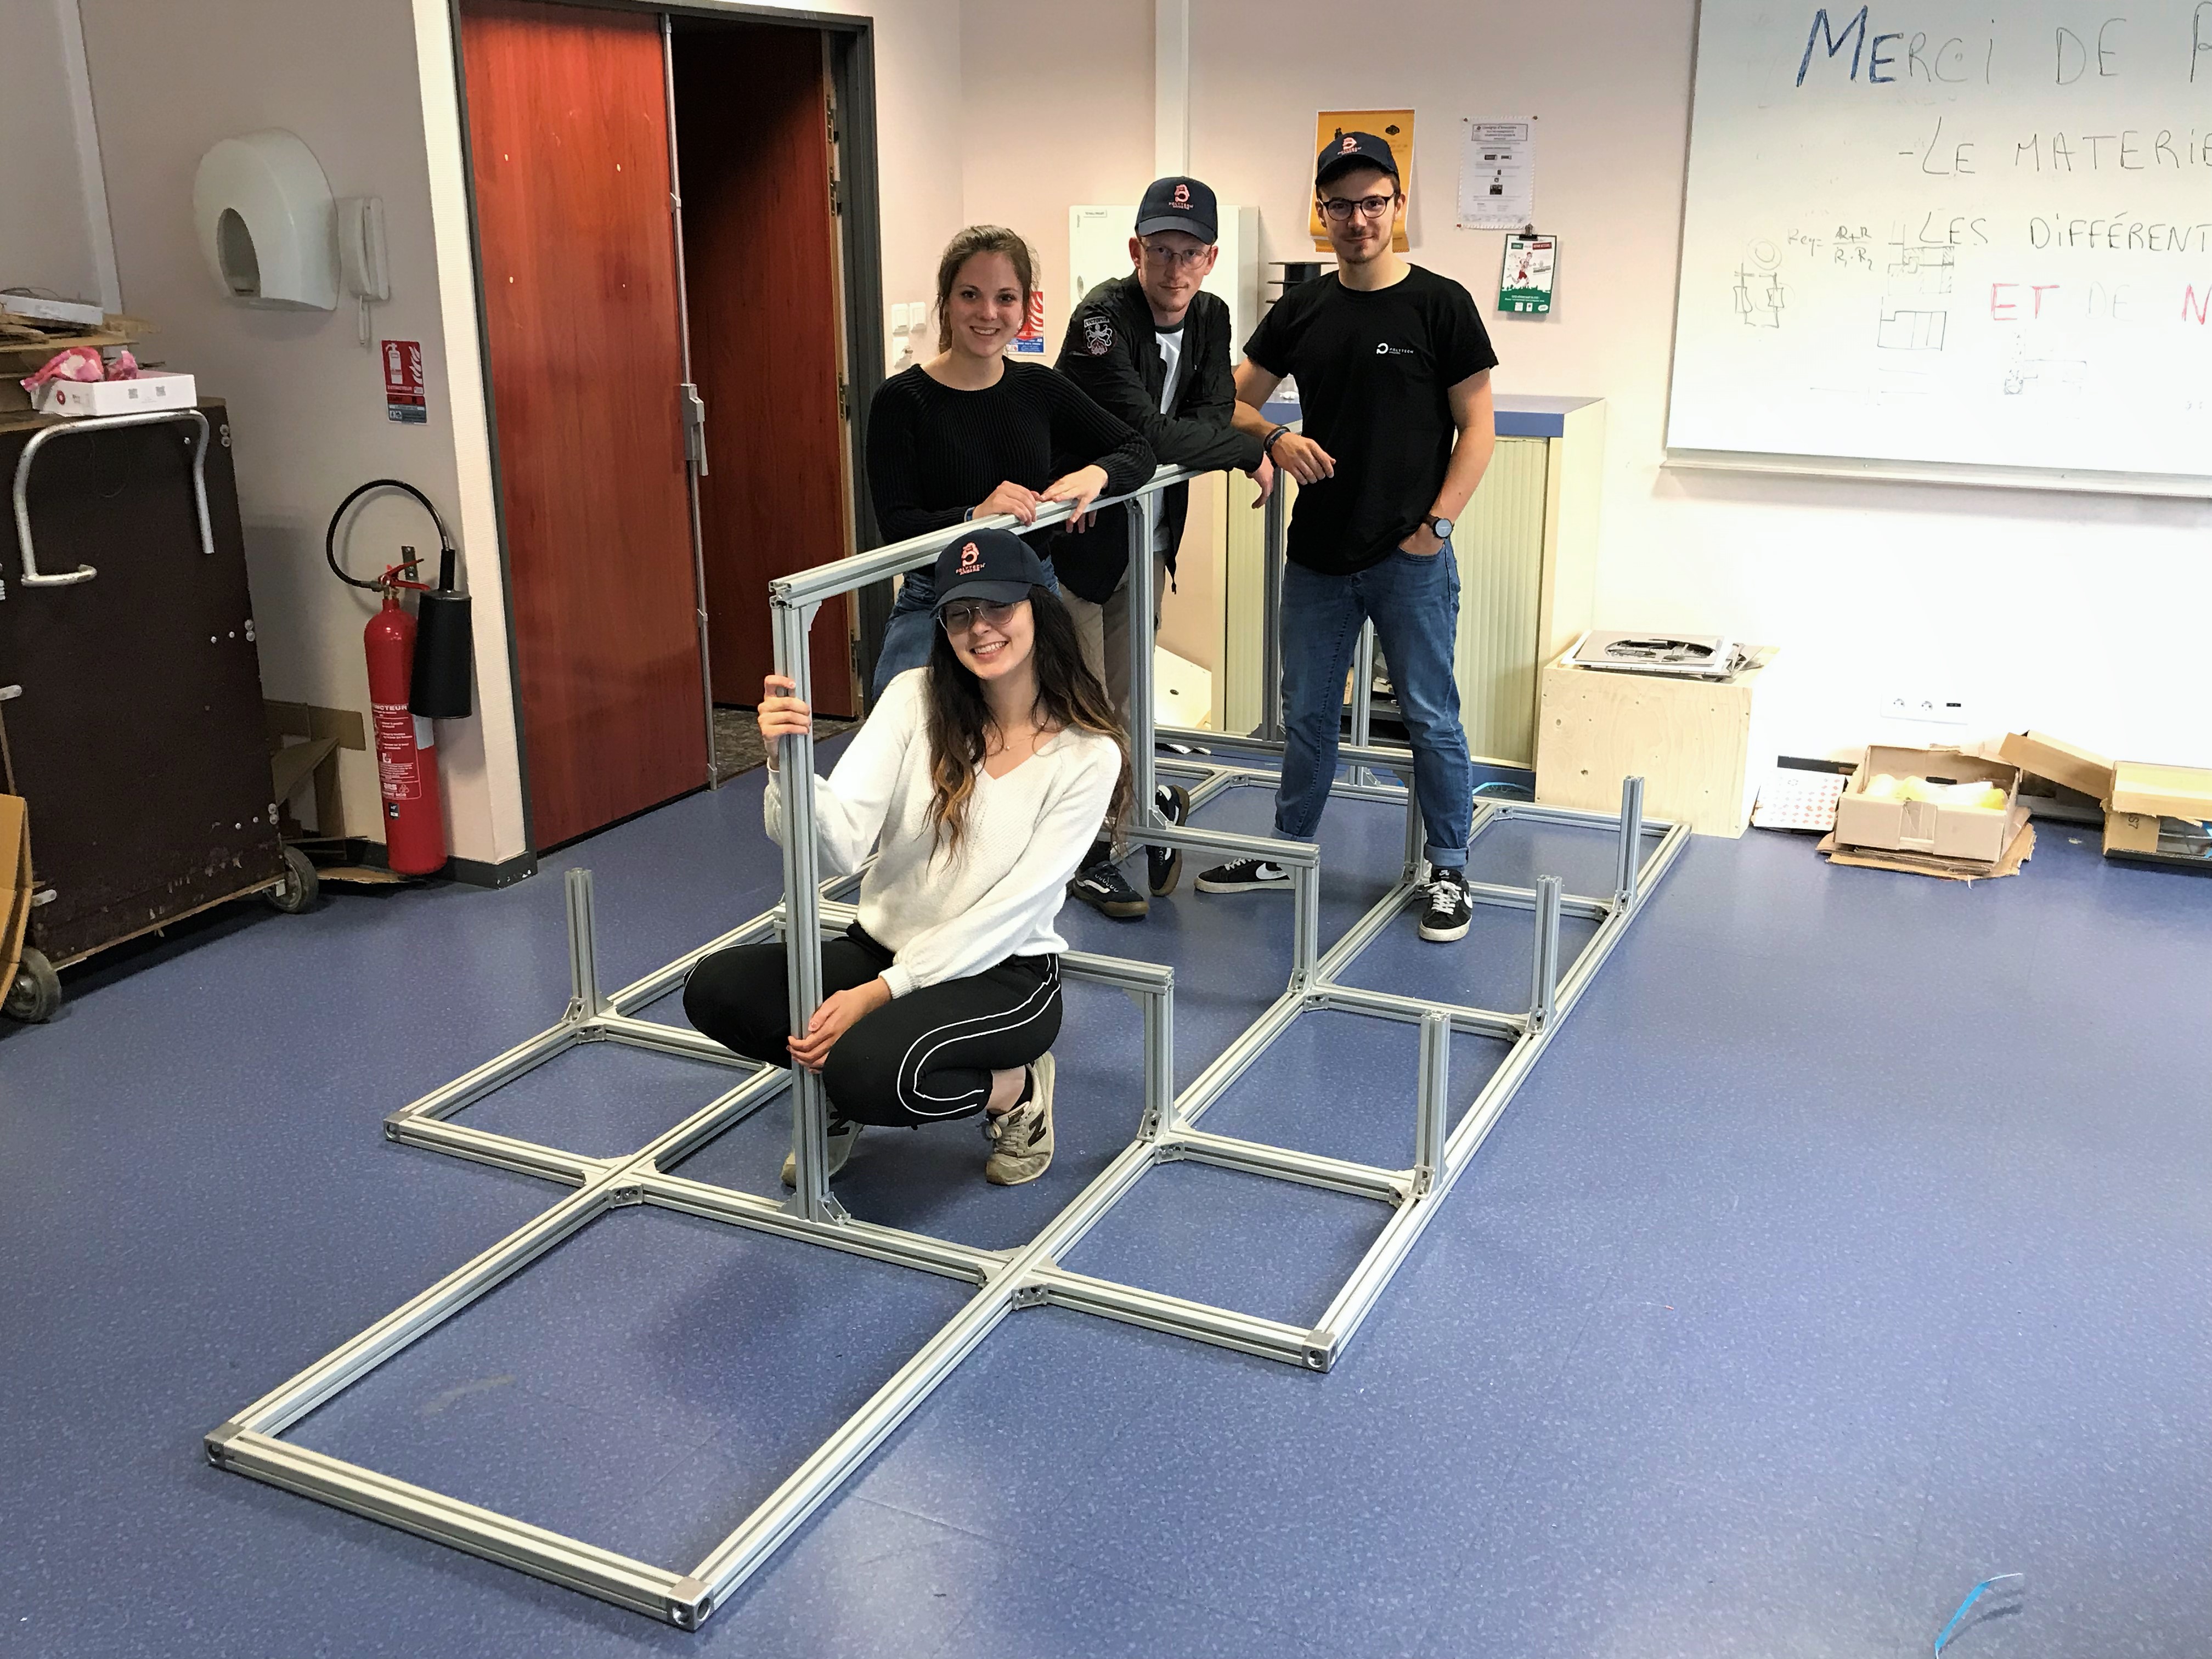
    chassis_complet
    (Modèle 3D du châssis sur SolidWorks)

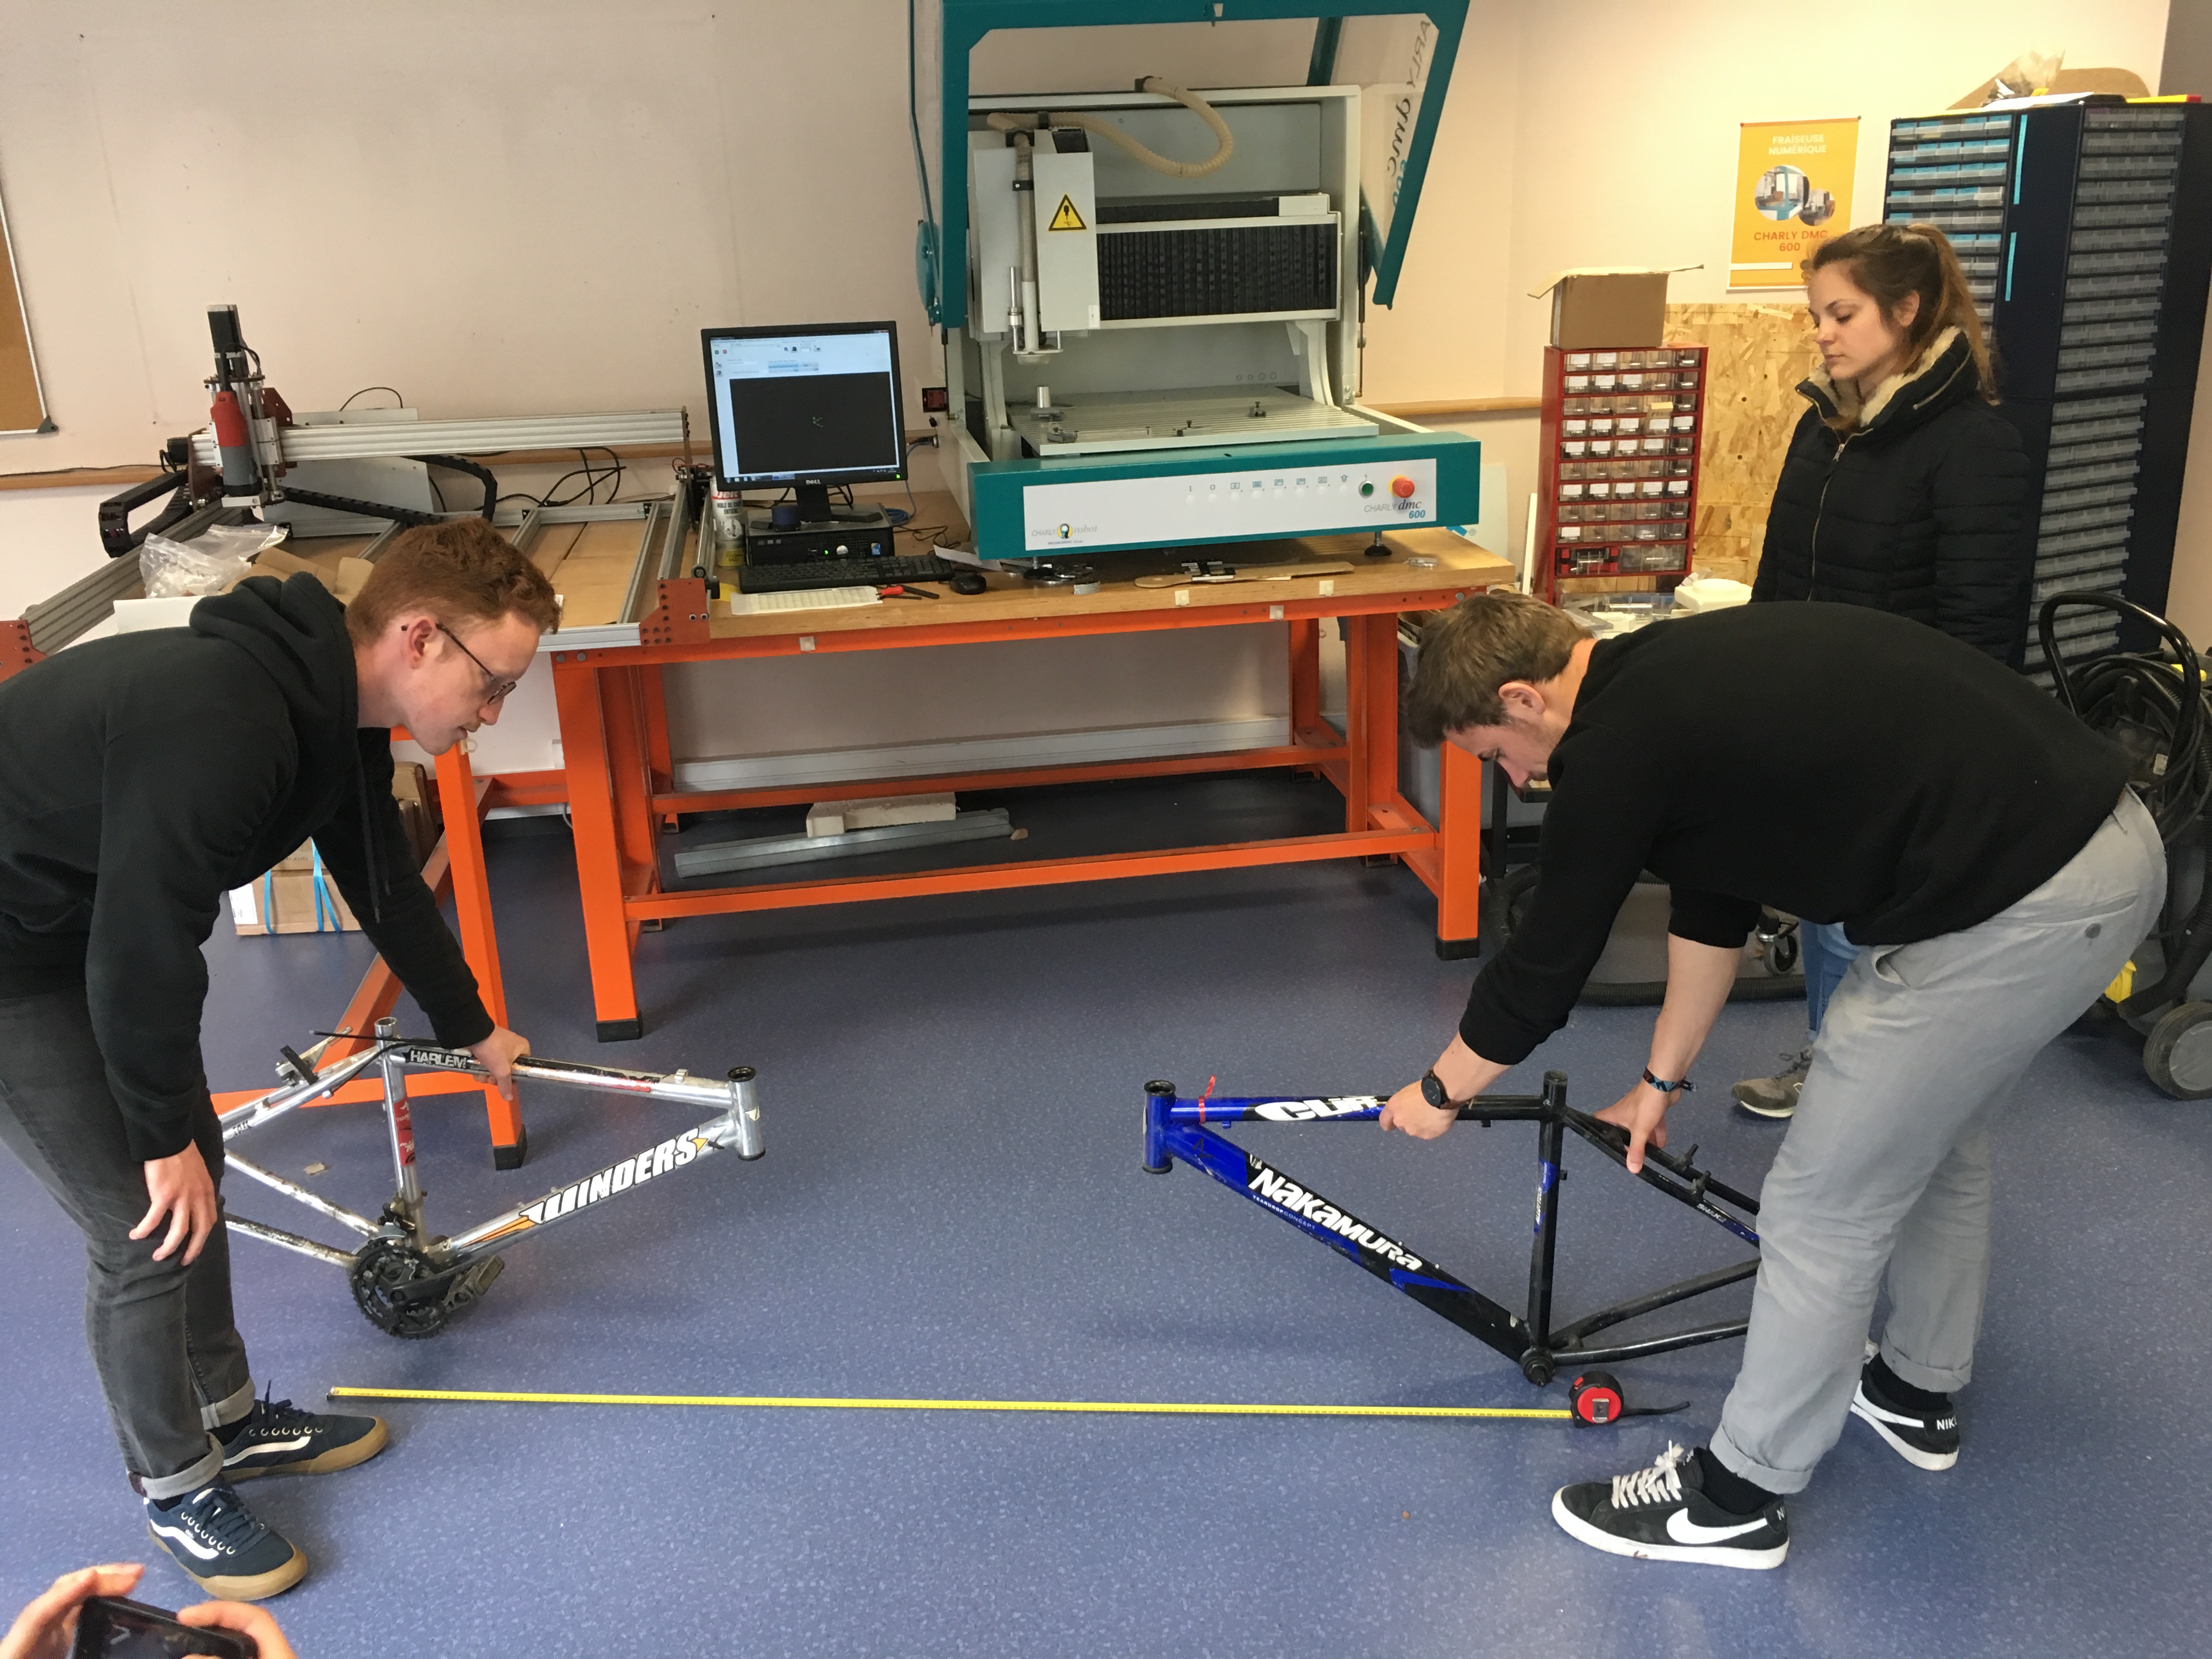
    2.Prise de mesure et tests

    Bien que nous avions peu d’éléments sur lesquels nous baser pour réaliser des tests et prendre des mesures, cette étape était nécessaire pour nous permettre le dimensionnement du véhicule. Nous avons donc réalisé plusieurs tests sur les éléments à notre disposition pour nous permettre d’avoir une conception 3D fiable et réaliste.

    IMG_1062
    (Prise de mesure de l’écartement des différents vélo)

    3.Réalisation

    Cette partie fût la plus gratifiante pour l’ensemble des membres de notre projet. En effet, cette dernière nous a permis de fabriquer et de manipuler les différents éléments préalablement conçus.
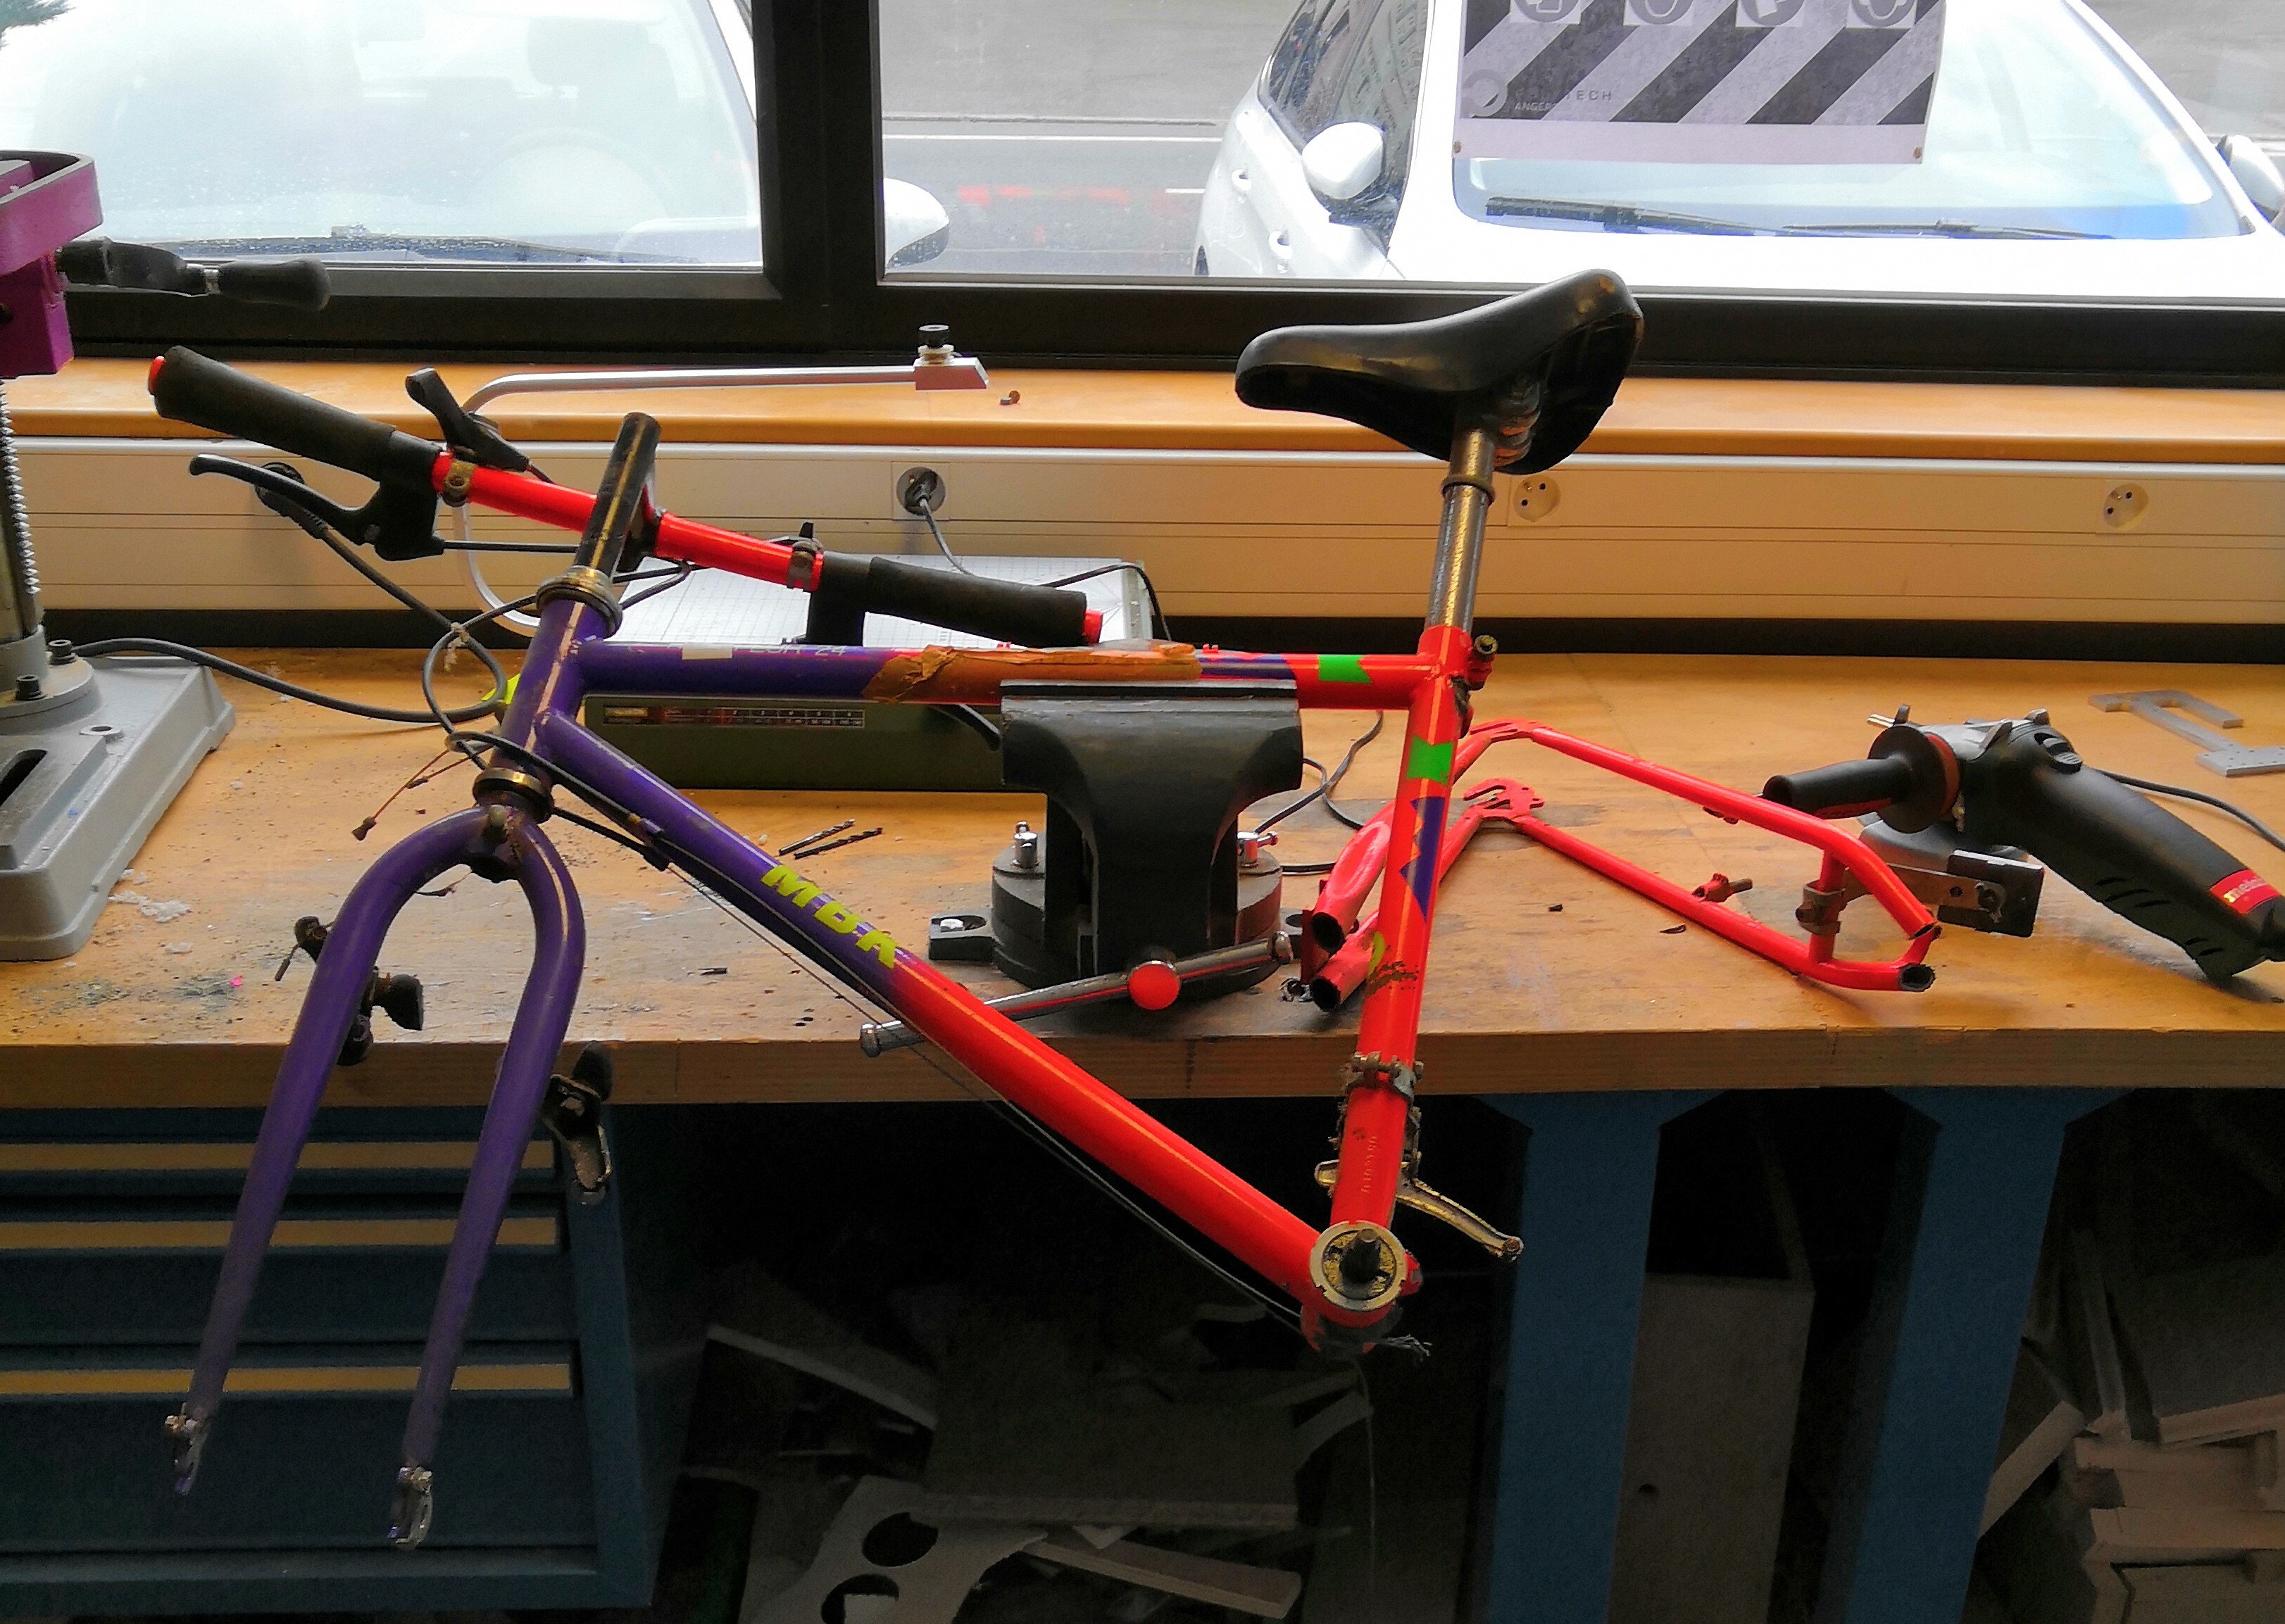
    Nous avons utilisé d’anciens vélos sur notre véhicule où nous avons décidé de scier l’arrière du cadre pour obtenir une forme plus esthétique et plus compacte.

    IMG_20190403_163640 (2)(test de sciage de l’arrière d’un cadre de vélo)

    Nous avons également dû extraire toutes les pièces inutiles sur nos vélos. En effet nous avons seulement utilisé les cadres, les pédales et le pédalier; c’est pourquoi la fourche, les roues, le guidon etc… ont du être désassemblés.

    (Timelapse désassemblage vélos)

    Pour la réalisation du bâti nous avons décidé de le construire avec des profilés en aluminium. En effet il s’agit d’un matériau léger, solide et accessible financièrement. De plus, nous avons réussi à trouver un fournisseur qui permettait d’obtenir ces profilés déjà coupés et dimensionnés. Nous avons donc reçu notre commande et l’avons assemblée.

    (Timelapse assemblage châssis)

    Conclusion
    IMG_1839 (2)

    Après 4 mois de travail sur le projet du vélo bus, nous sommes fiers du travail accompli. Nous sommes partis du cahier des charges étudié l’année dernière par un autre groupe pour aujourd’hui proposer un prototype de châssis et de nombreux autres éléments du vélo-bus. Grâce à ce projet, nous avons pu mettre en pratique de nombreux éléments théoriques appris durant nos 2 ans d’étude.
    Ce type de projet nous a permis de nous rendre compte de la difficulté de ce type de projet mais également de nous confronter au monde du travail auquel l’ingénieur doit faire face.

    Muscle artificiel via origami

    Lien

      Bonjour à tous !

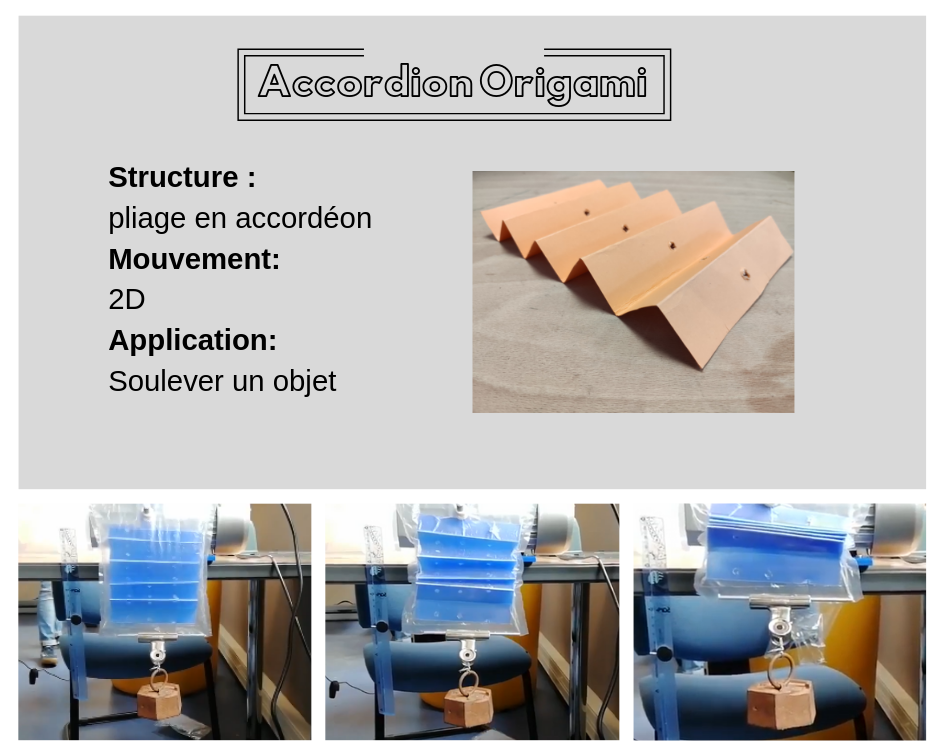
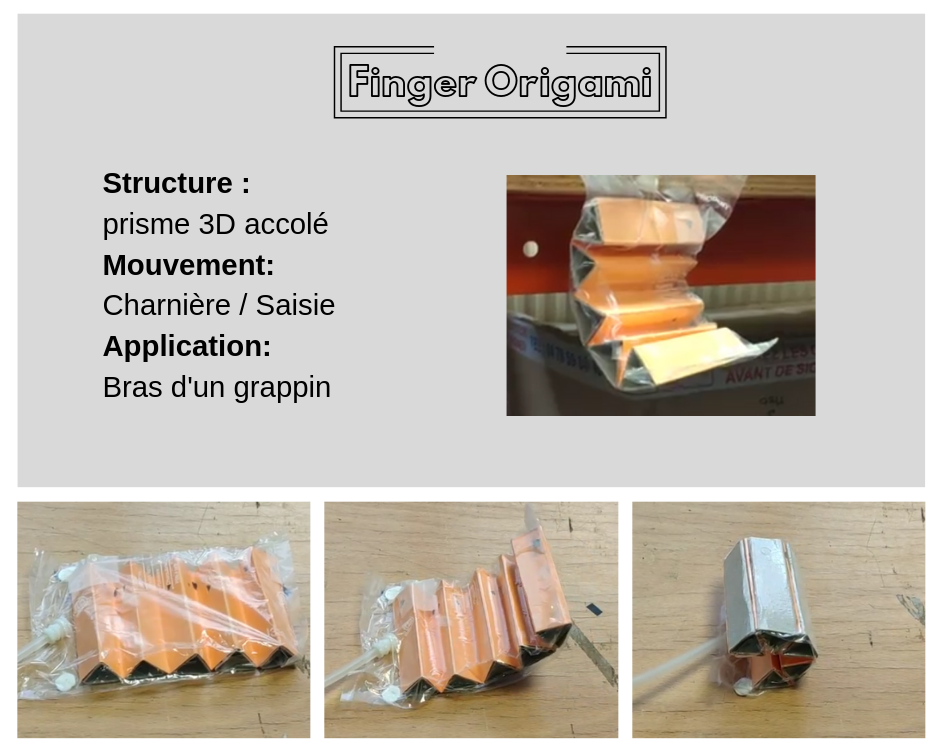
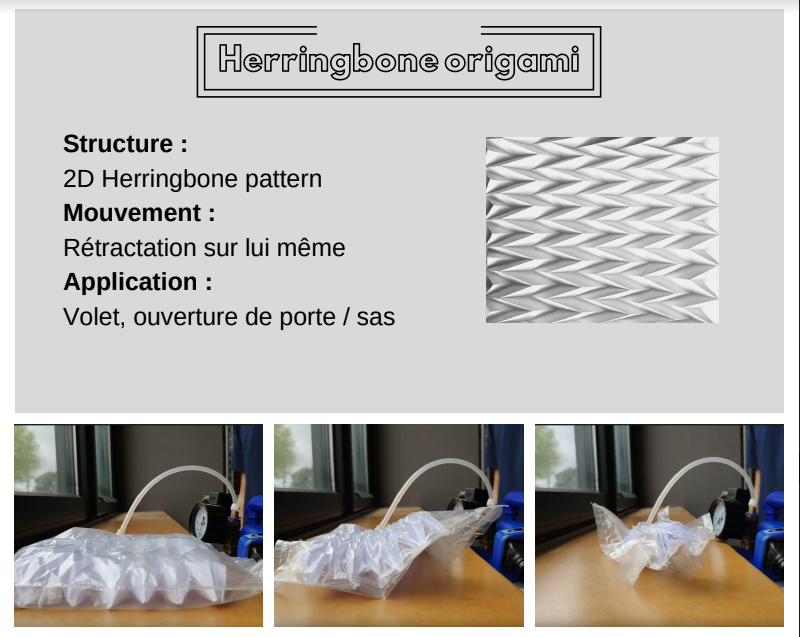
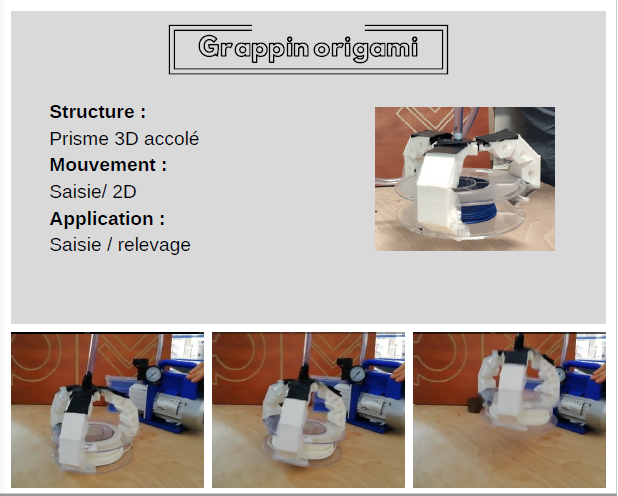
    Nous sommes trois étudiants de Peip2, dans le cadre de nos études nous avons choisi de travailler sur les muscles via la technique de l’origami dans le but de trouver de nouvelles formes de liaisons mécaniques. Durant ce projet, nous avons été accompagné par M. Verron.
    Les muscles artificiels via origami sont des objets techniques imaginés par un travail collaboratif entre l’université d’Harvard et du MIT. Créés dans l’objectif de trouver une alternative aux moteurs électriques couramment utilisés, ces muscles pourraient être une solution en terme de rendement et de masse de système.

    La première étape de ce projet était de s’approprier les travaux déjà entamés du MIT afin de comprendre les principes de base de la mécanique des fluides et de la mécanique du solide. Le but étant de s’approprier les mouvements créés par les différentes formes origamiques.

    Pendant ce projet, nous avons décidé de travailler sur plusieurs formes d’origami afin de créer différents mouvements pour nos prototypes. En expérimentant tout d’abord avec des matériaux de récupération, nous nous sommes ensuite aidé du logiciel solidworks pour la modélisation des embouts et des structures internes au muscle.

    Embout Grappin triangle et trapèze pour la structure.

    Embout Grappin triangle et trapèze pour la structure.

    Les prototypes que nous avons expérimentés sont construits de la manière suivante :

    Conclusion :
    Nous avons été très satisfait de ce projet tout au long de son déroulement. Il a représenté pour nous un défi technique intéressant car nous voulions créer des muscles intéressants technologiquement mais aussi visuellement. Le coté démonstratif était important car nous pensons qu’il serait intéressant de présenter de tels objets lors des portes ouvertes de l’école pour représenter l’option QIF.

    Goodies Polytech Angers

    La plus belle photo du monde

    Nous avons été 3 à travailler sur ce projet : Manal EL AZHAR, Guillaume ROUZES & Aristide HUET.
    Notre projet était de concevoir 2 goodies Polytech par personne. Il était très intéressant car cette année l’école est passée de ISTIA à Polytech Angers. Nous avons été accompagnés par deux professeurs : Mme. Cécile GREMY-GROS et M. Pascal CRUBLEAU. Avant de débuter nos conceptions, nous avons effectuer un benchmark ainsi que la formalisation de l’identité de l’école.

    Le Benchmark

    Les benchmarks sont souvent utilisés pour faire une étude comparative sur le marché. En l’occurrence, nous avions fait un benchmark pour comparer les différents goodies déjà existants dans les autres écoles Polytech par exemple ou même sur un autre continent, comme par exemple avec Harvard aux Etats-Unis.

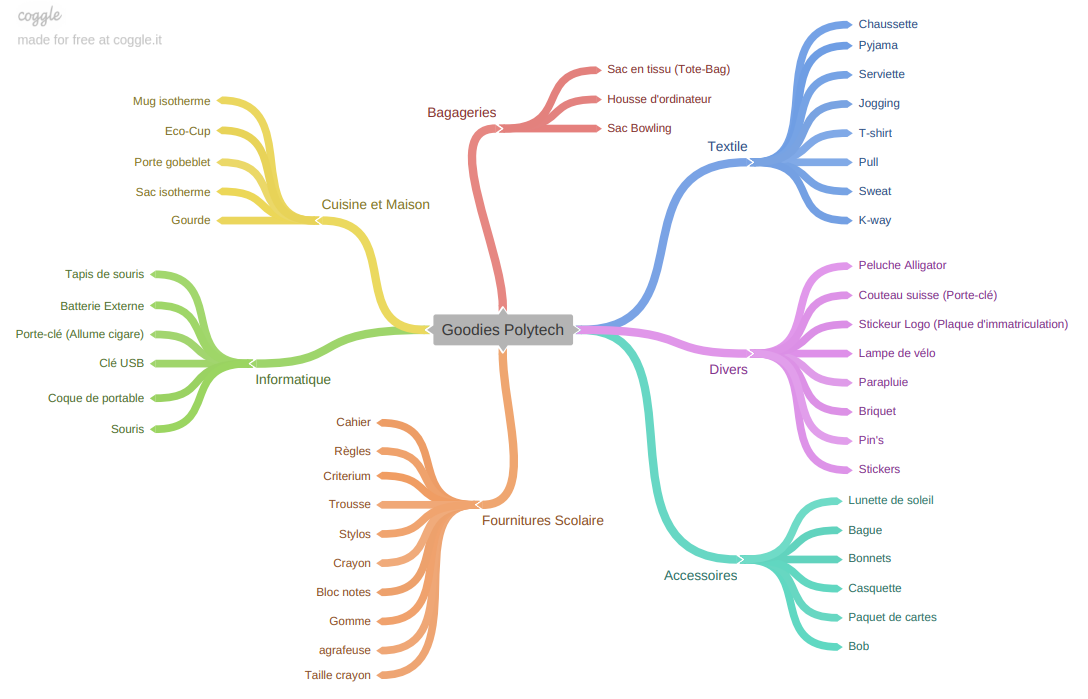
    Nous avions regroupés nos découvertes ainsi que nos idées dans le format d’une mind map (cf. fig. 1).
    mind map

    figure 1 : Mind map des goodies existants dans le monde

    Grâce à nos recherches, nous avions pu conclure que les goodies d’une manière générale étaient très bénéfique pour une entreprise/école pour en diffuser l’image.

    L’identité de l’école

    Pour formaliser l’identité de l’école, nous avions décidés de réaliser un sondage sur l’outil Google Forms pour permettre aux étudiants et aux membres du personnel de nous donner leur avis sur l’identité et sur les goodies en général. A ce sondage nous avons eu 214 réponses, d’étudiants et du personnels. A partir de ces résultats, nous en avons conclut que Polytech Angers est une école dynamique avec beaucoup d’événements organisés tout au long de l’année. C’est aussi une école à échelle humaine avec un nombre modéré d’étudiants, ce qui permet une certaine proximité avec les professeurs. C’est également une école internationale comme nous le montre l’instauration de la semaine internationale avec des intervenants venant de différents pays européens, Lituanie, Portugal, Irlande, Allemagne…

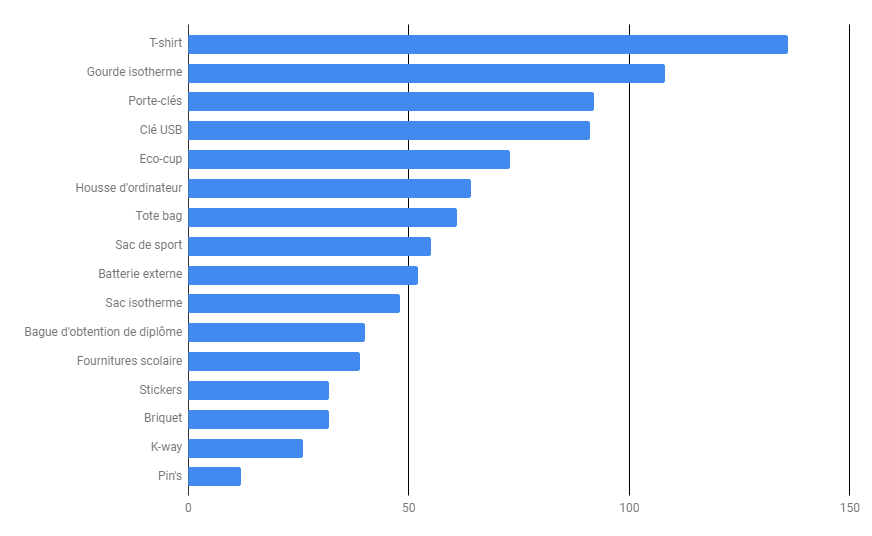
    Sur le sondage, nous avions proposer une liste de 16 goodies que nous trouvions intéressant à concevoir et prototyper, les étudiants et le membre du personnel avaient la possibilité de choisir 6 goodies parmi les 16. Nous avions donc une idée des goodies que les gens préfères, avec en tête le T-shirt, la gourde et le port-clés. (cf. fig. 2)
    sondage

    figure 2 : Diagramme bâton des goodies les plus demandés

    Suite à ce sondage, nous avions tous les trois choisi 2 goodies chacun dans la liste :

    • Manal : La gourde & le tote bag
    • Guillaume : Le T-Shirt & le mug
    • Aristide : La bague d’obtention de diplôme & le porte-clés décapsuleur

    Présentation des goodies sélectionnés

    • Guillaume
    • Pour le mug, je voulais un objet à l’image de l’école et de la ville d’Angers. Pour représenter l’école le logo suffit. Pour représenter la ville, la skyline d’Angers fait tout le tour du mug, avec des monuments importants de la ville, le théâtre, la cathédrale par exemple. La couleur bleu marine du mug rappel le réseau Polytech avec ses 13 000 étudiants.

      figure 3 : Aperçu du mug Polytech

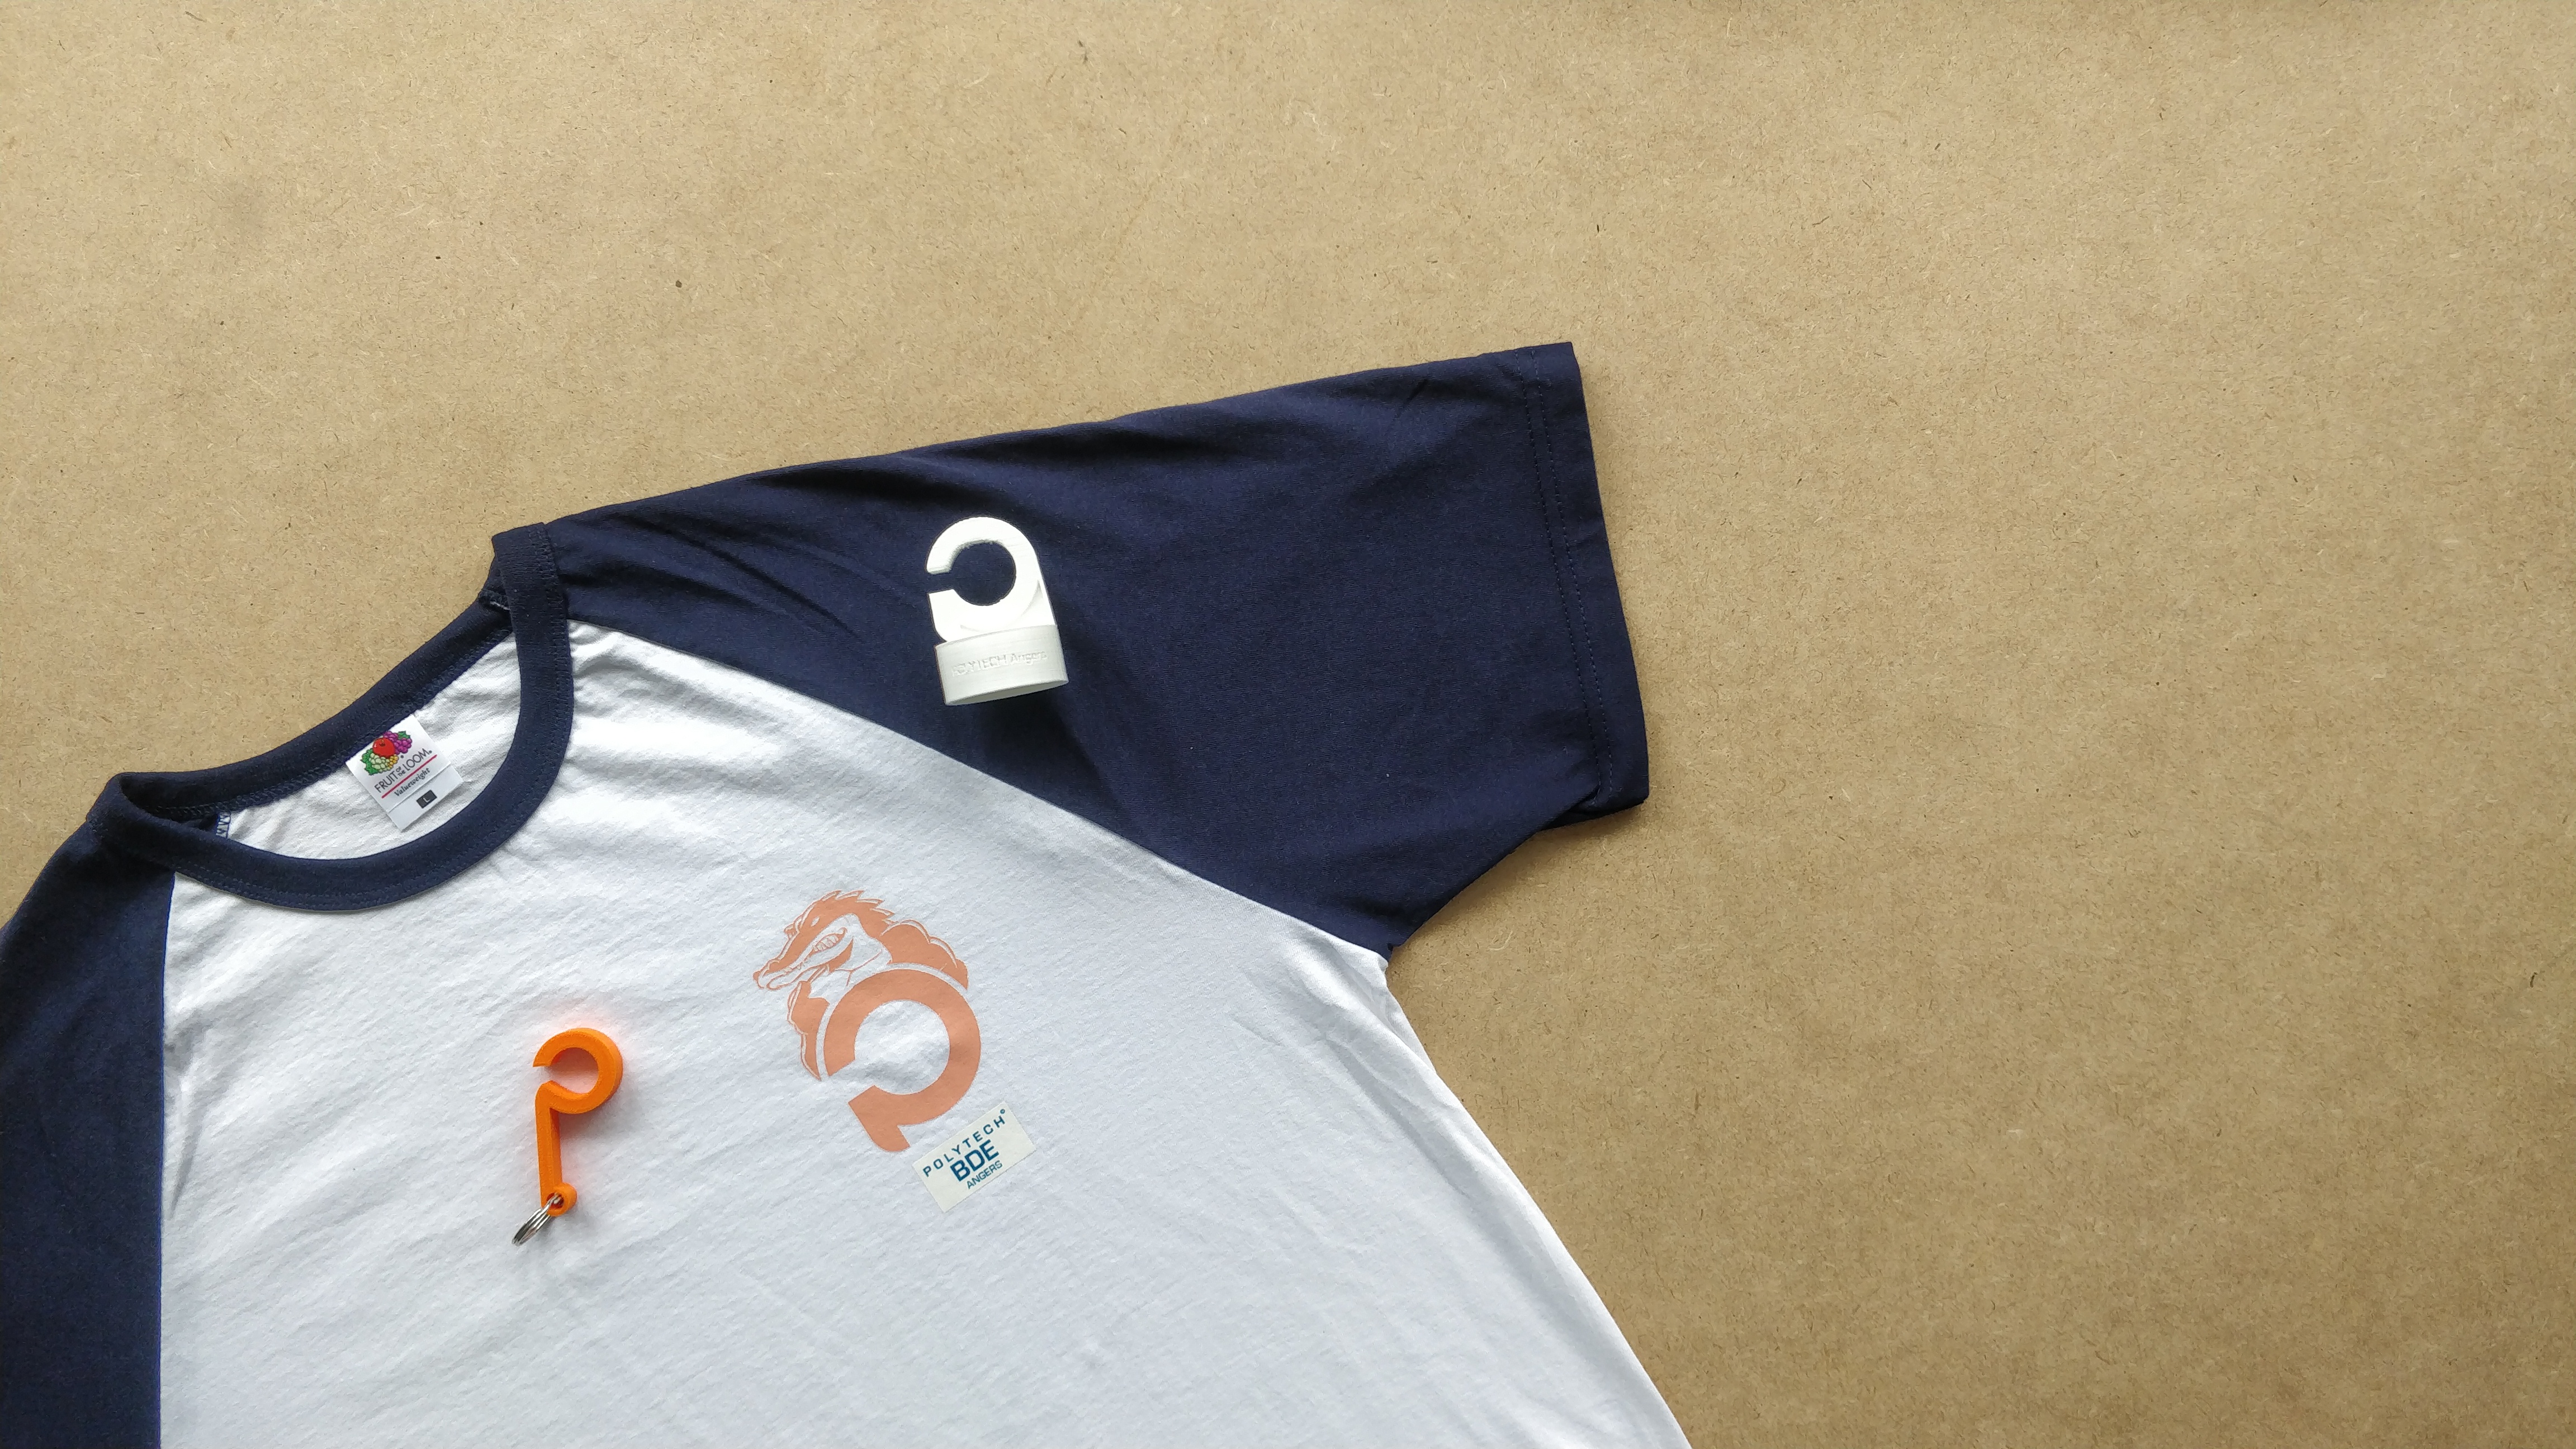
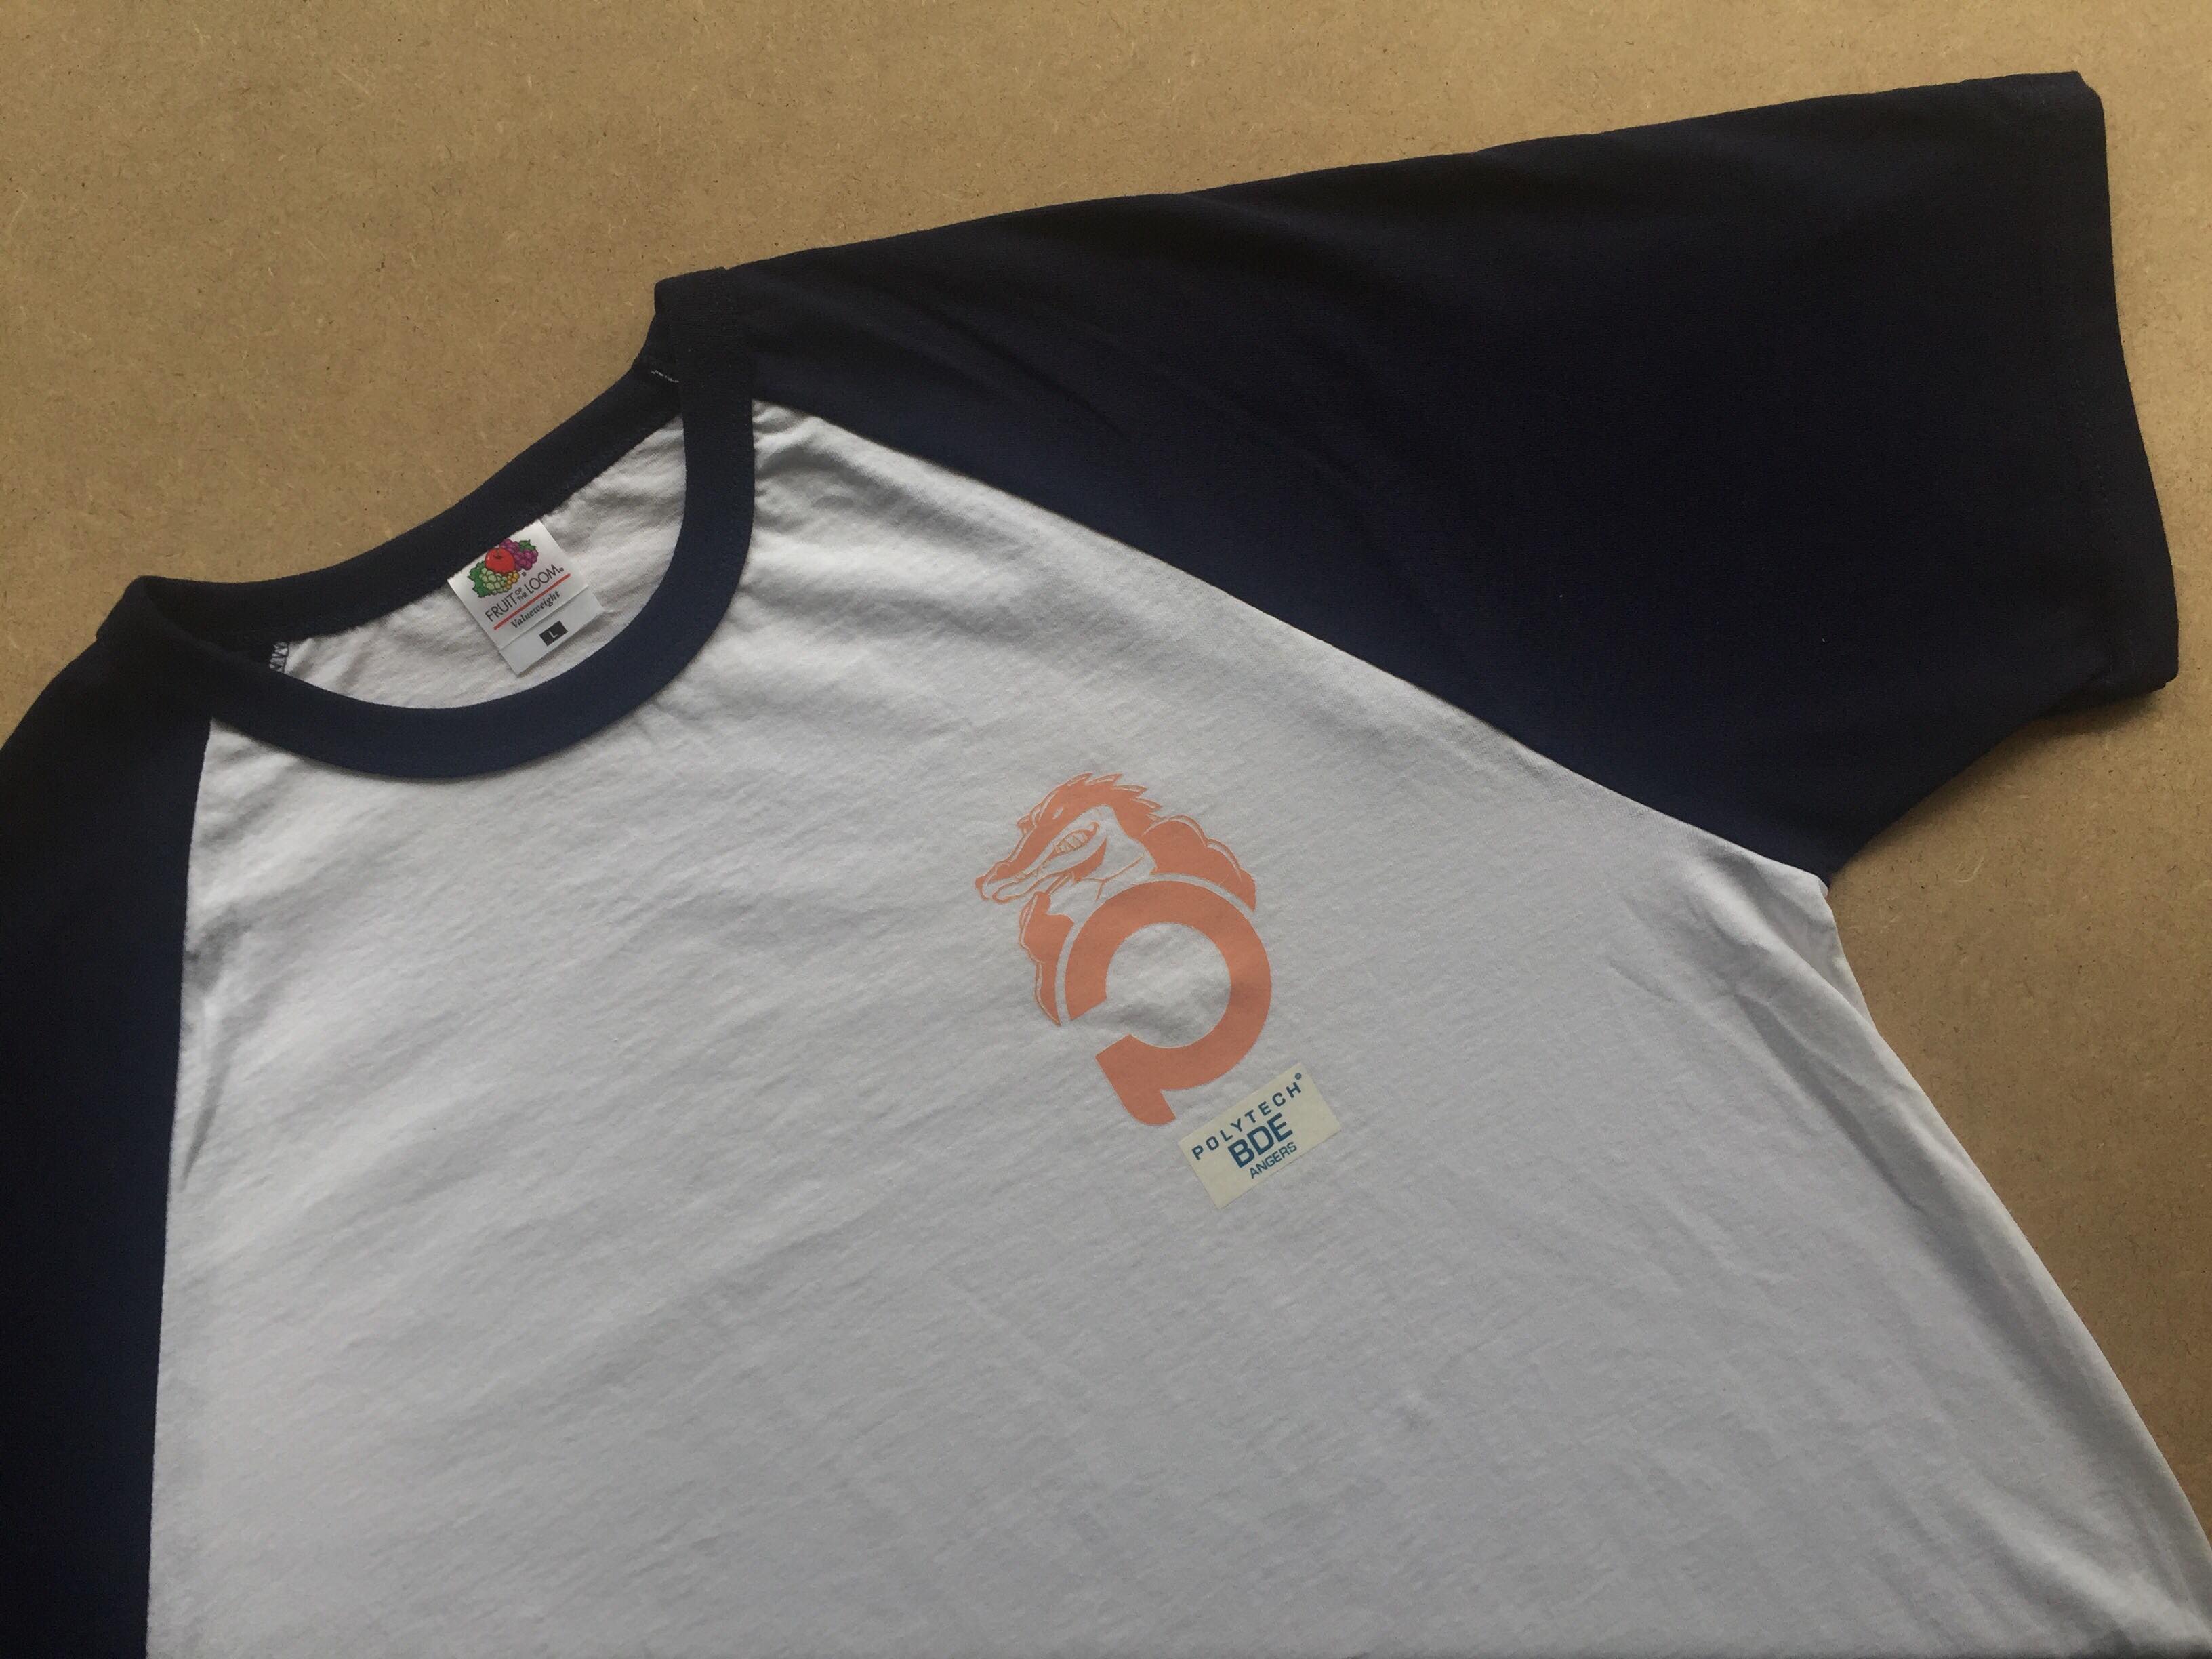
      Concernant le T-shirt. De part notre Benchmark nous avons remarqué que différentes Universités américaines utilisées le modèle du T-shirt baseball. J’ai donc décidé d’en prendre inspiration. En utilisant une fois de plus couleur bleu marine représentant le réseau Polytech et qui se marie bien avec le logo de l’école. Pour le prototype du T-shirt j’ai acheté sur internet le modèle puis j’ai fait floquer le T-shirt dans une boutique Angevine. Le résultat est à la hauteur des espérances et de bonne qualité.
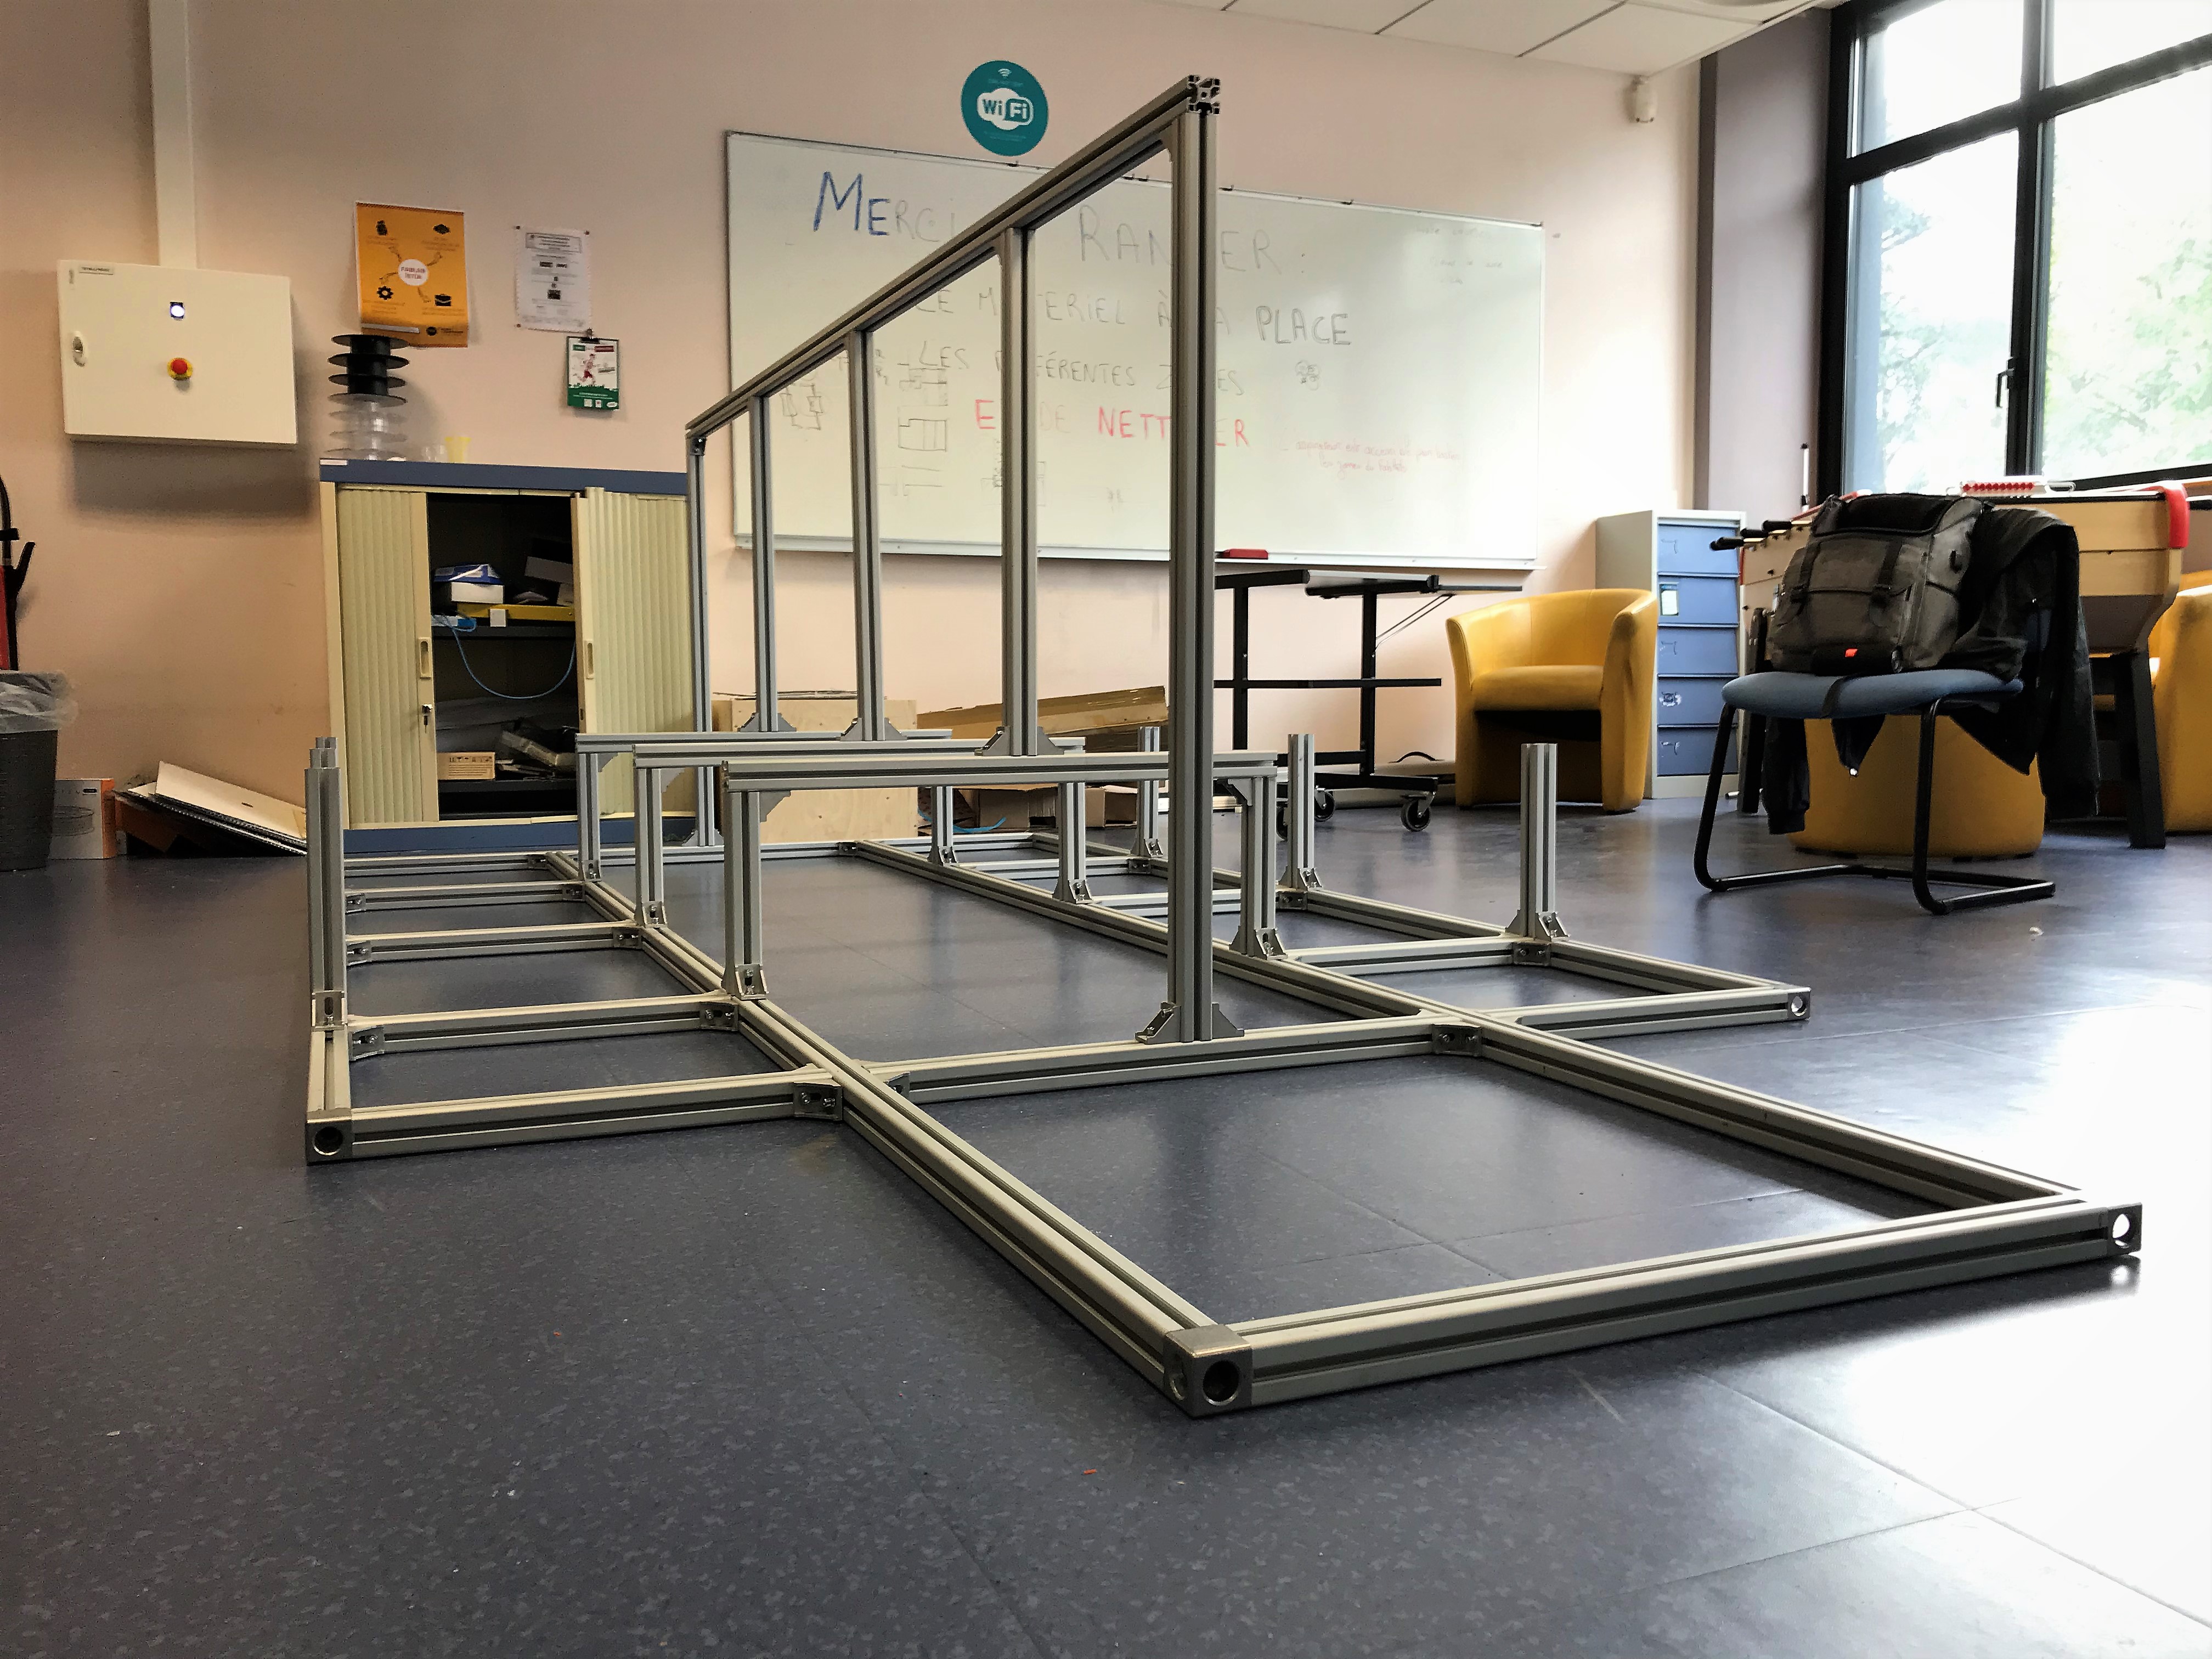
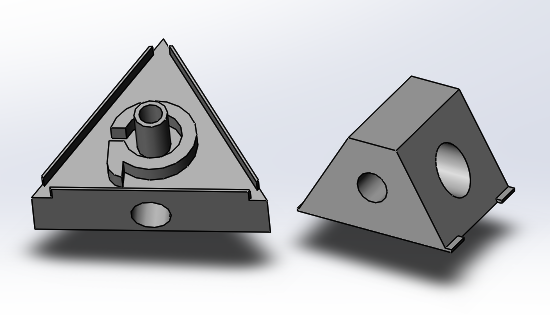
      photo de t-shirt trop cool

      figure 4 : Aperçu du T-shirt Polytech

    • Aristide
    • J’ai choisi la bague d’obtention de diplôme et le porte-clés décapsuleur car je les trouvais très intéressant au niveau de la conception ainsi que pour l’aspect créatif.

      La bague d’obtention de diplôme est un bijou communément distribué au Etats-Unis lors de l’obtention de diplôme des étudiants. C’est une bonne manière de se remémorer les études et en garder un bon souvenir. On peut également s’en servir pour savoir ou est-ce que un ancien étudiant a étudié.
      Pour la modéliser, j’ai utilisé un logiciel qui se nomme Solidwork’s. C’est un logiciel souvent utilisé dans le milieu industriel pour concevoir des pièces avec des dimensions exacts et ensuite les usiner.
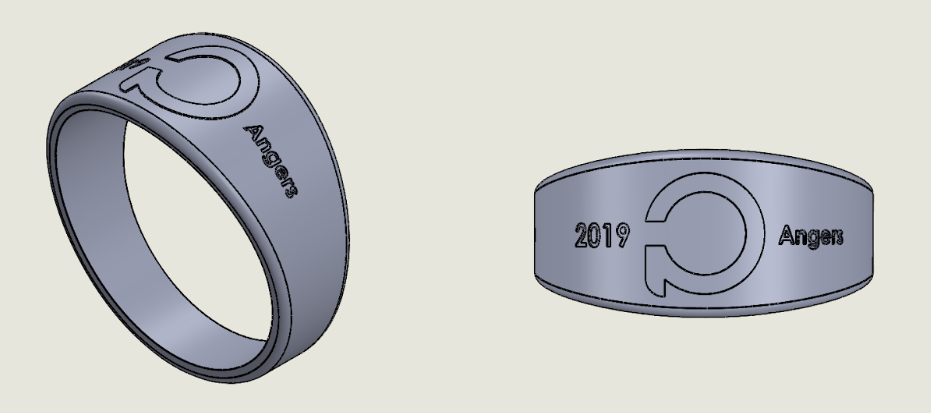
      J’ai voulu garder un aspect simple pour que la bague puisse être porter plus facilement avec d’autres bijoux. Sur le bague se trouve le sigle ‘P’ de Polytech, à gauche du sigle se trouve l’année de l’obtention du diplôme et à droite se trouve la ville de l’obtention du diplôme. Etant donné que Polytech est un réseau, cela est intéressant d’indiquer la ville pour que les ingénieurs se reconnaissent lors de divers événements liés aux anciens étudiants.

      bague

      figure 5 : Aperçu de la bague sur le logiciel Solidwork’s

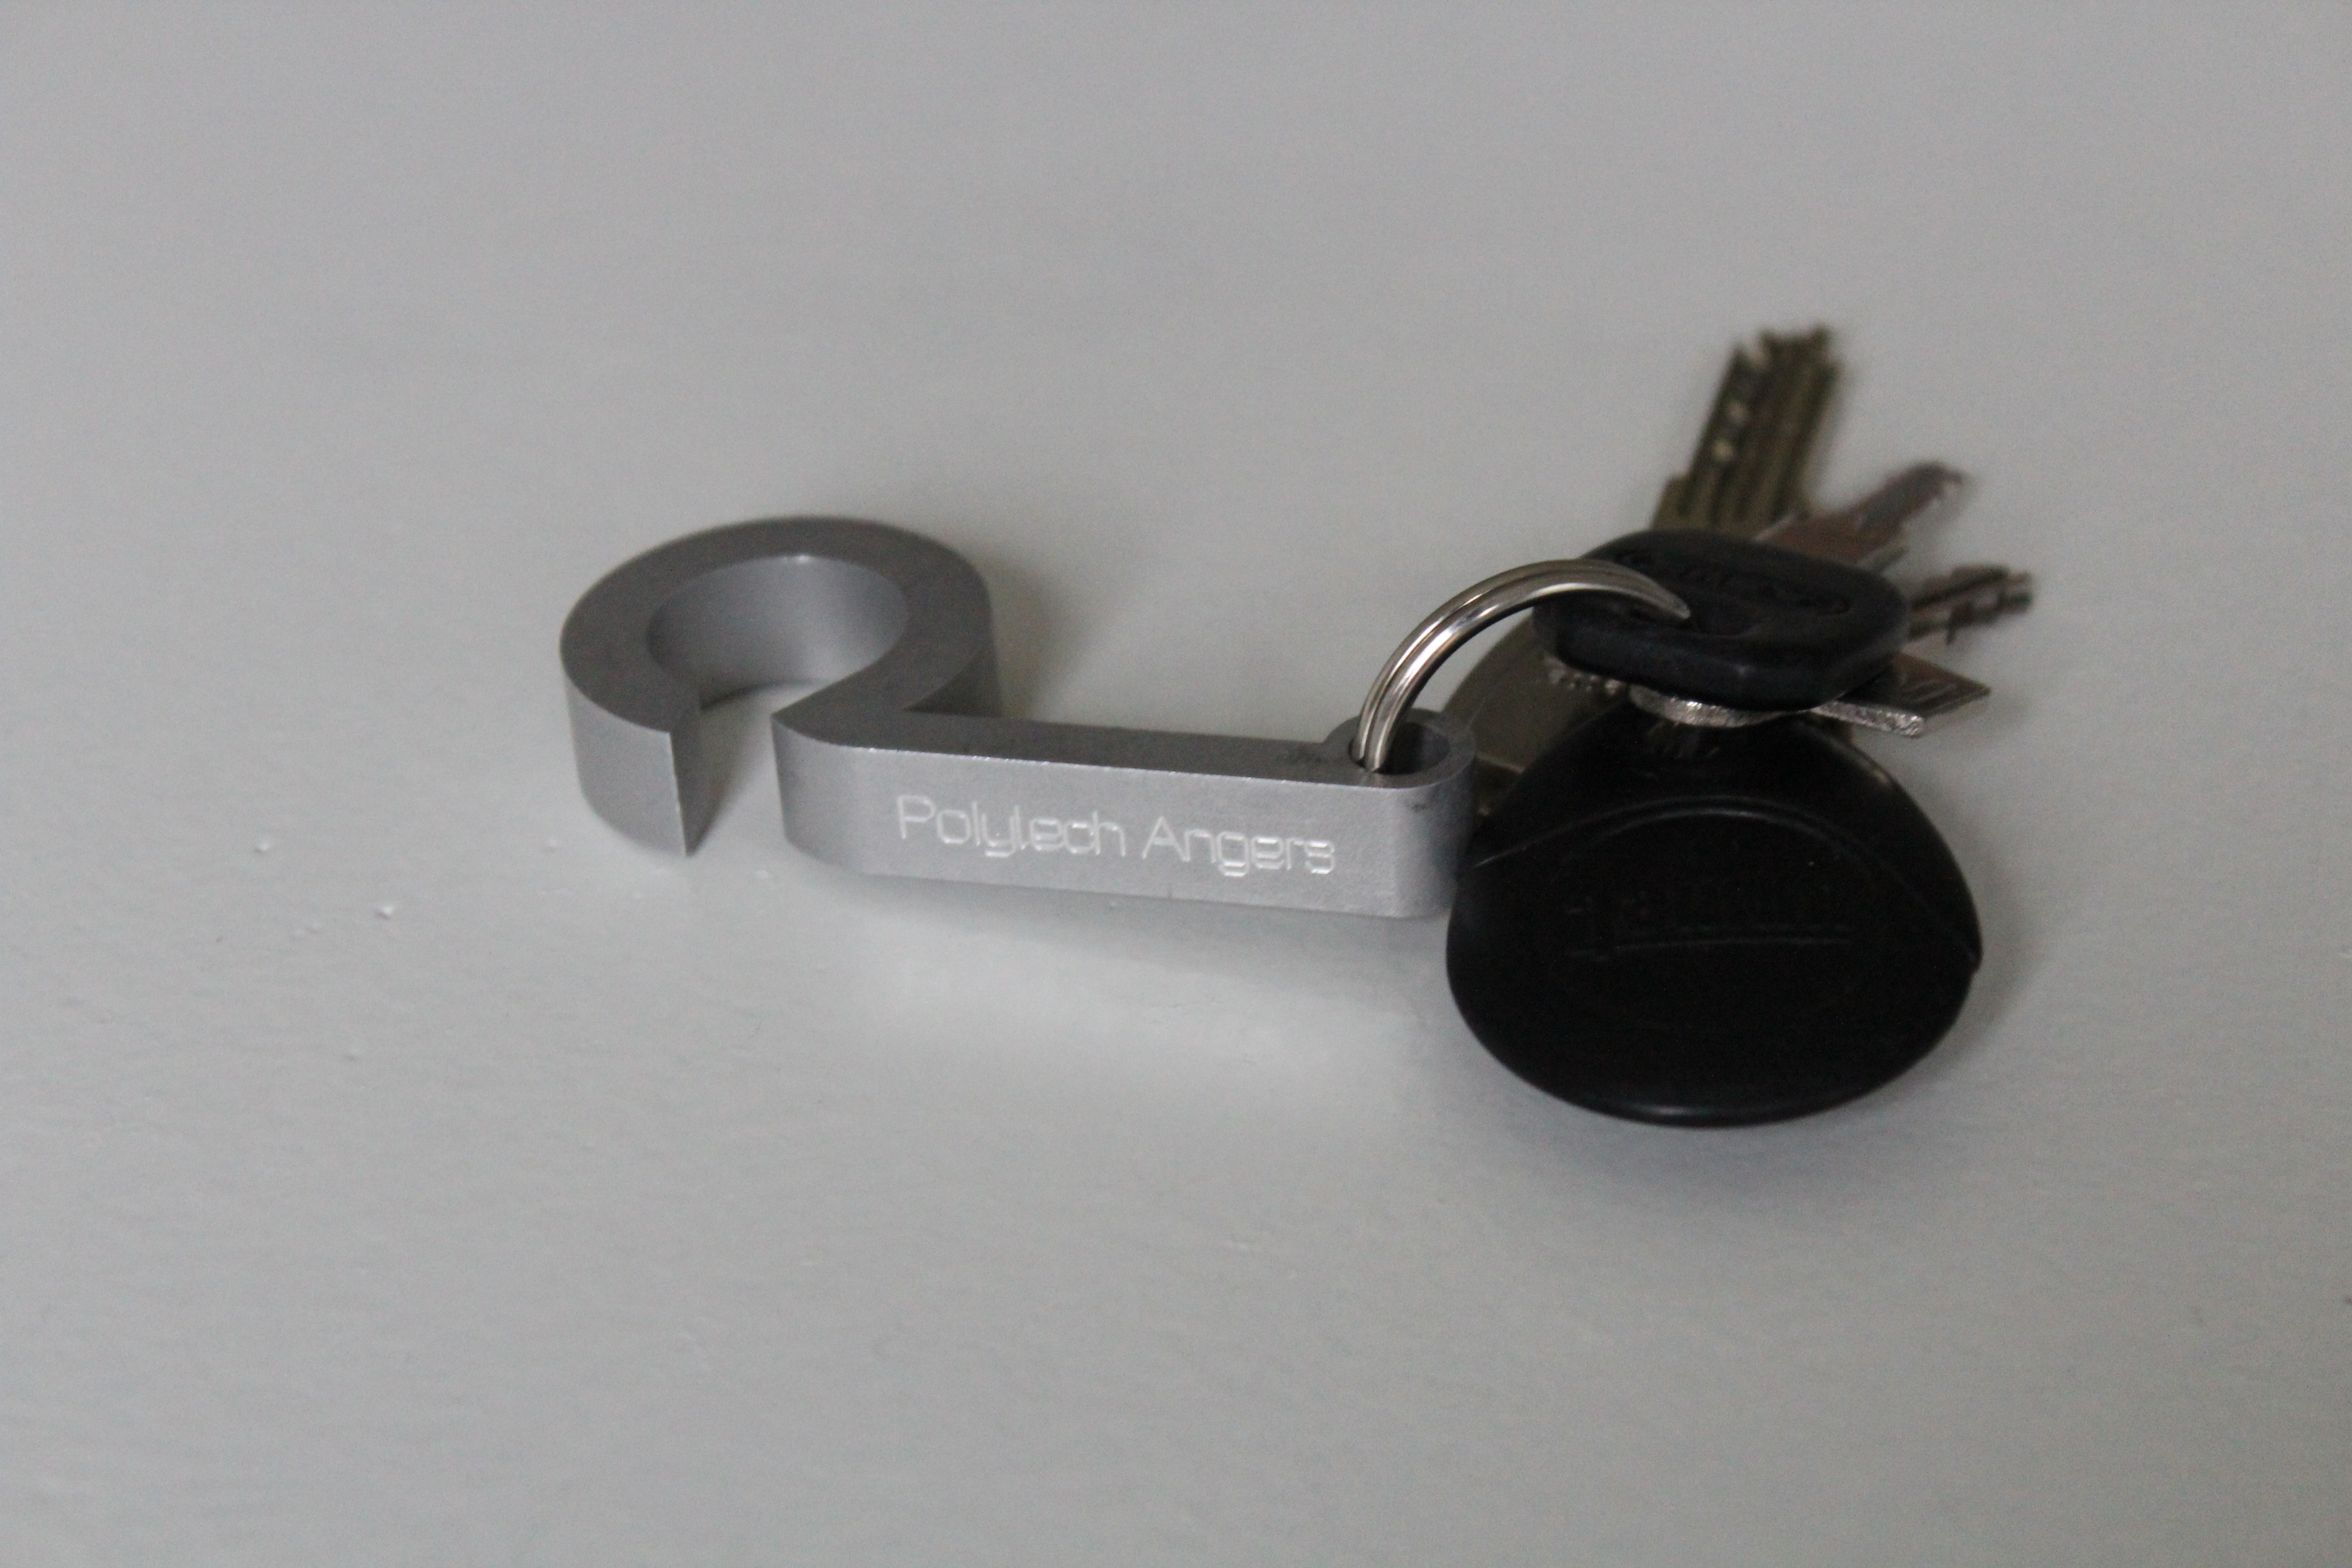
      Pour le porte-clés décapsuleur, j’ai décidé d’accentuer plus la conception sur l’aspect créatif en transformant le logo Polytech en décapsuleur. Je voulais créer un goodies esthétique tout en étant simple. Pour la modélisation, j’ai également utilisé le logiciel Solidwork’s.
      J’ai pris l’initiative de changer les dimensions pour l’adapter à un décapsuleur. En effet, j’ai rogné sur la partie circulaire du ‘P’ pour pouvoir ouvrir une bouteille et j’ai allongé la barre du ‘P’ pour avoir une meilleure prise en main.
      Grâce à son design original et hors du commun, ce porte-clés décapsuleur peut être utilisé durant un afterwork par exemple et commencer une conversation à propos de l’école.

      IMG_8046

      figure 6 : Photographie du décapsuleur en aluminium

      J’ai fait usiner le décapsuleur par un particulier. Le résultat final est correct et en aluminium, ce qui le rend léger et solide en même temps.

  • Manal
  • Parmi l’ensemble des goodies proposés, j’ai choisi le sac en tissu et la gourde, car ce sont deux objets que j’utilise dans la vie courante. Ils permettront aussi d’aider les étudiants et le personnel à réduire les déchets qu’ils produisent. (ex :bouteilles en plastiques, sac en plastiques)

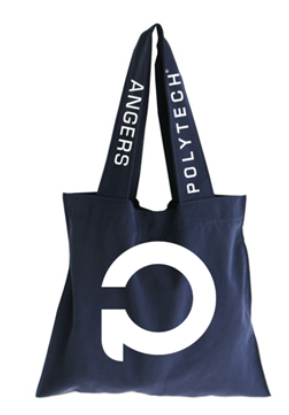
    Concernant le tote bag, j’ai créé un sac en tissu rectangulaire bleu marine avec de larges anses sur lesquels est inscrit le nom de l’école. J’ai aussi ajouté un grand logo Polytech sur le devant du sac afin de mieux diffuser l’image de l’école sur le campus ou dans la ville par exemple. Pour ce qui est de la couleur, j’ai choisi le bleu marine qui est une des deux couleurs représentatives de Polytech qui compte plus de 15 000 étudiants en France à ce jour. Elle permettra ainsi au sac de sortir du lot, car la majorité des sacs en tissus sont de couleur beige/écru.

    Tote Bag

    figure 7 : Aperçu du Tote Bag

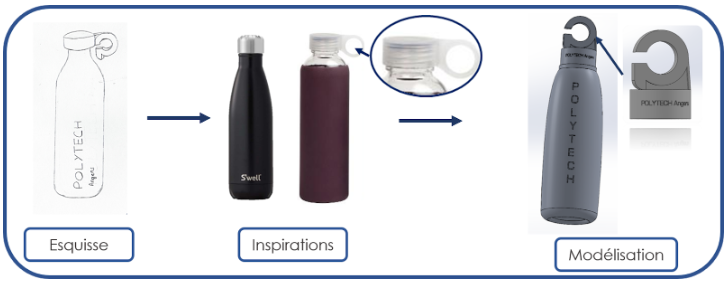
    Pour ce qui est de la gourde, je me suis inspirée de ma bouteille d’eau, en effet, j’ai repris l’idée de la boucle sur le bouchon afin d’y intégrer le logo du réseau. J’ai aussi pris inspiration dans les bouteilles isotherme Swell au niveau de la forme et du matériau utilisée pour les bouteilles (acier). Dans mon cas, j’ai privilégié l’aluminium, car plus léger et moins chère.

    Gourde

    figure 8 : Conception de la gourde

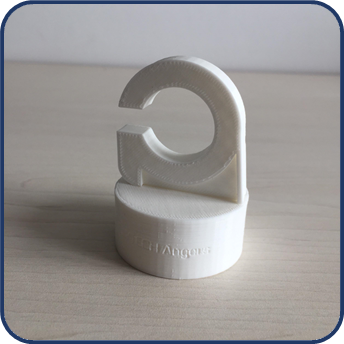
    J’ai ensuite dessiné ne première esquisse de la bouteille, puis je l’ai conçu sur Solidworks. Voici le résultat final sur Solidworks (cf figure ci-dessous) , comme vous pouvez le constater, le nom Polytech Angers est inscrit sur la bouteille et sur le bouchon. J’ai également modifié la position initiale de la poignée, car la première ne correspondait pas avec le haut de la bouteille. Pour le prototype, j’ai choisi de seulement réaliser le bouchon car c’est l’élément principal du goodies et que c’est elle qui diffuse le plus l’image de l’école. J’ai donc décidé d’imprimer le bouchon en 3D malheureusement j’ai rencontré quelques difficultés lors de l’impression mais le résultat final est satisfaisant.

    Bouchon hyper méga beau

    figure 9 : Prototype du bouchon Polytech Angers

    Conclusion

    Ce projet fut très intéressant pour nous trois. L’idée de concevoir un goodies pour diffuser l’image de l’école nous a directement charmée. Nous avons aimer le côté créatif que le projet nous a imposé et le fait de trouver des designs innovants était un réel défi. Les 3 goodies que nous avons prototyper sont de bonnes qualités mais par manque de temps et de budget, nous n’avons pu exploiter le maximum de nos goodies.