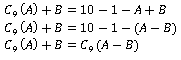Nous sommes 2 étudiants, Yannis Steinebach et Simon Chevrier, actuellement en EI2, et nous avons créé Processinno !
Parmi tous les choix de projets que nous avions, nous avons choisi le Serious Game sur l’innovation car il correspondait au mieux à ce que nous voulions faire en EI3. Le but du projet était simple : construire un Serious Game sur l’innovation en 80 heures.
Processinno est un Serious Game sur les différents procédés d’innovation. Depuis le recrutement d’une équipe jusqu’à la mise en place d’un projet sur le marché en passant par les aspects de management et de la concurrence, Processinno vous montre ludiquement les grandes étapes de l’innovation.
Stratégie, management et concurrence sont les maître-mots de ce Serious Game !
Une innovation, une équipe, une stratégie et c’est parti ! Serez-vous le roi du marché de l’automobile ?
Mais comment est né Processinno ?
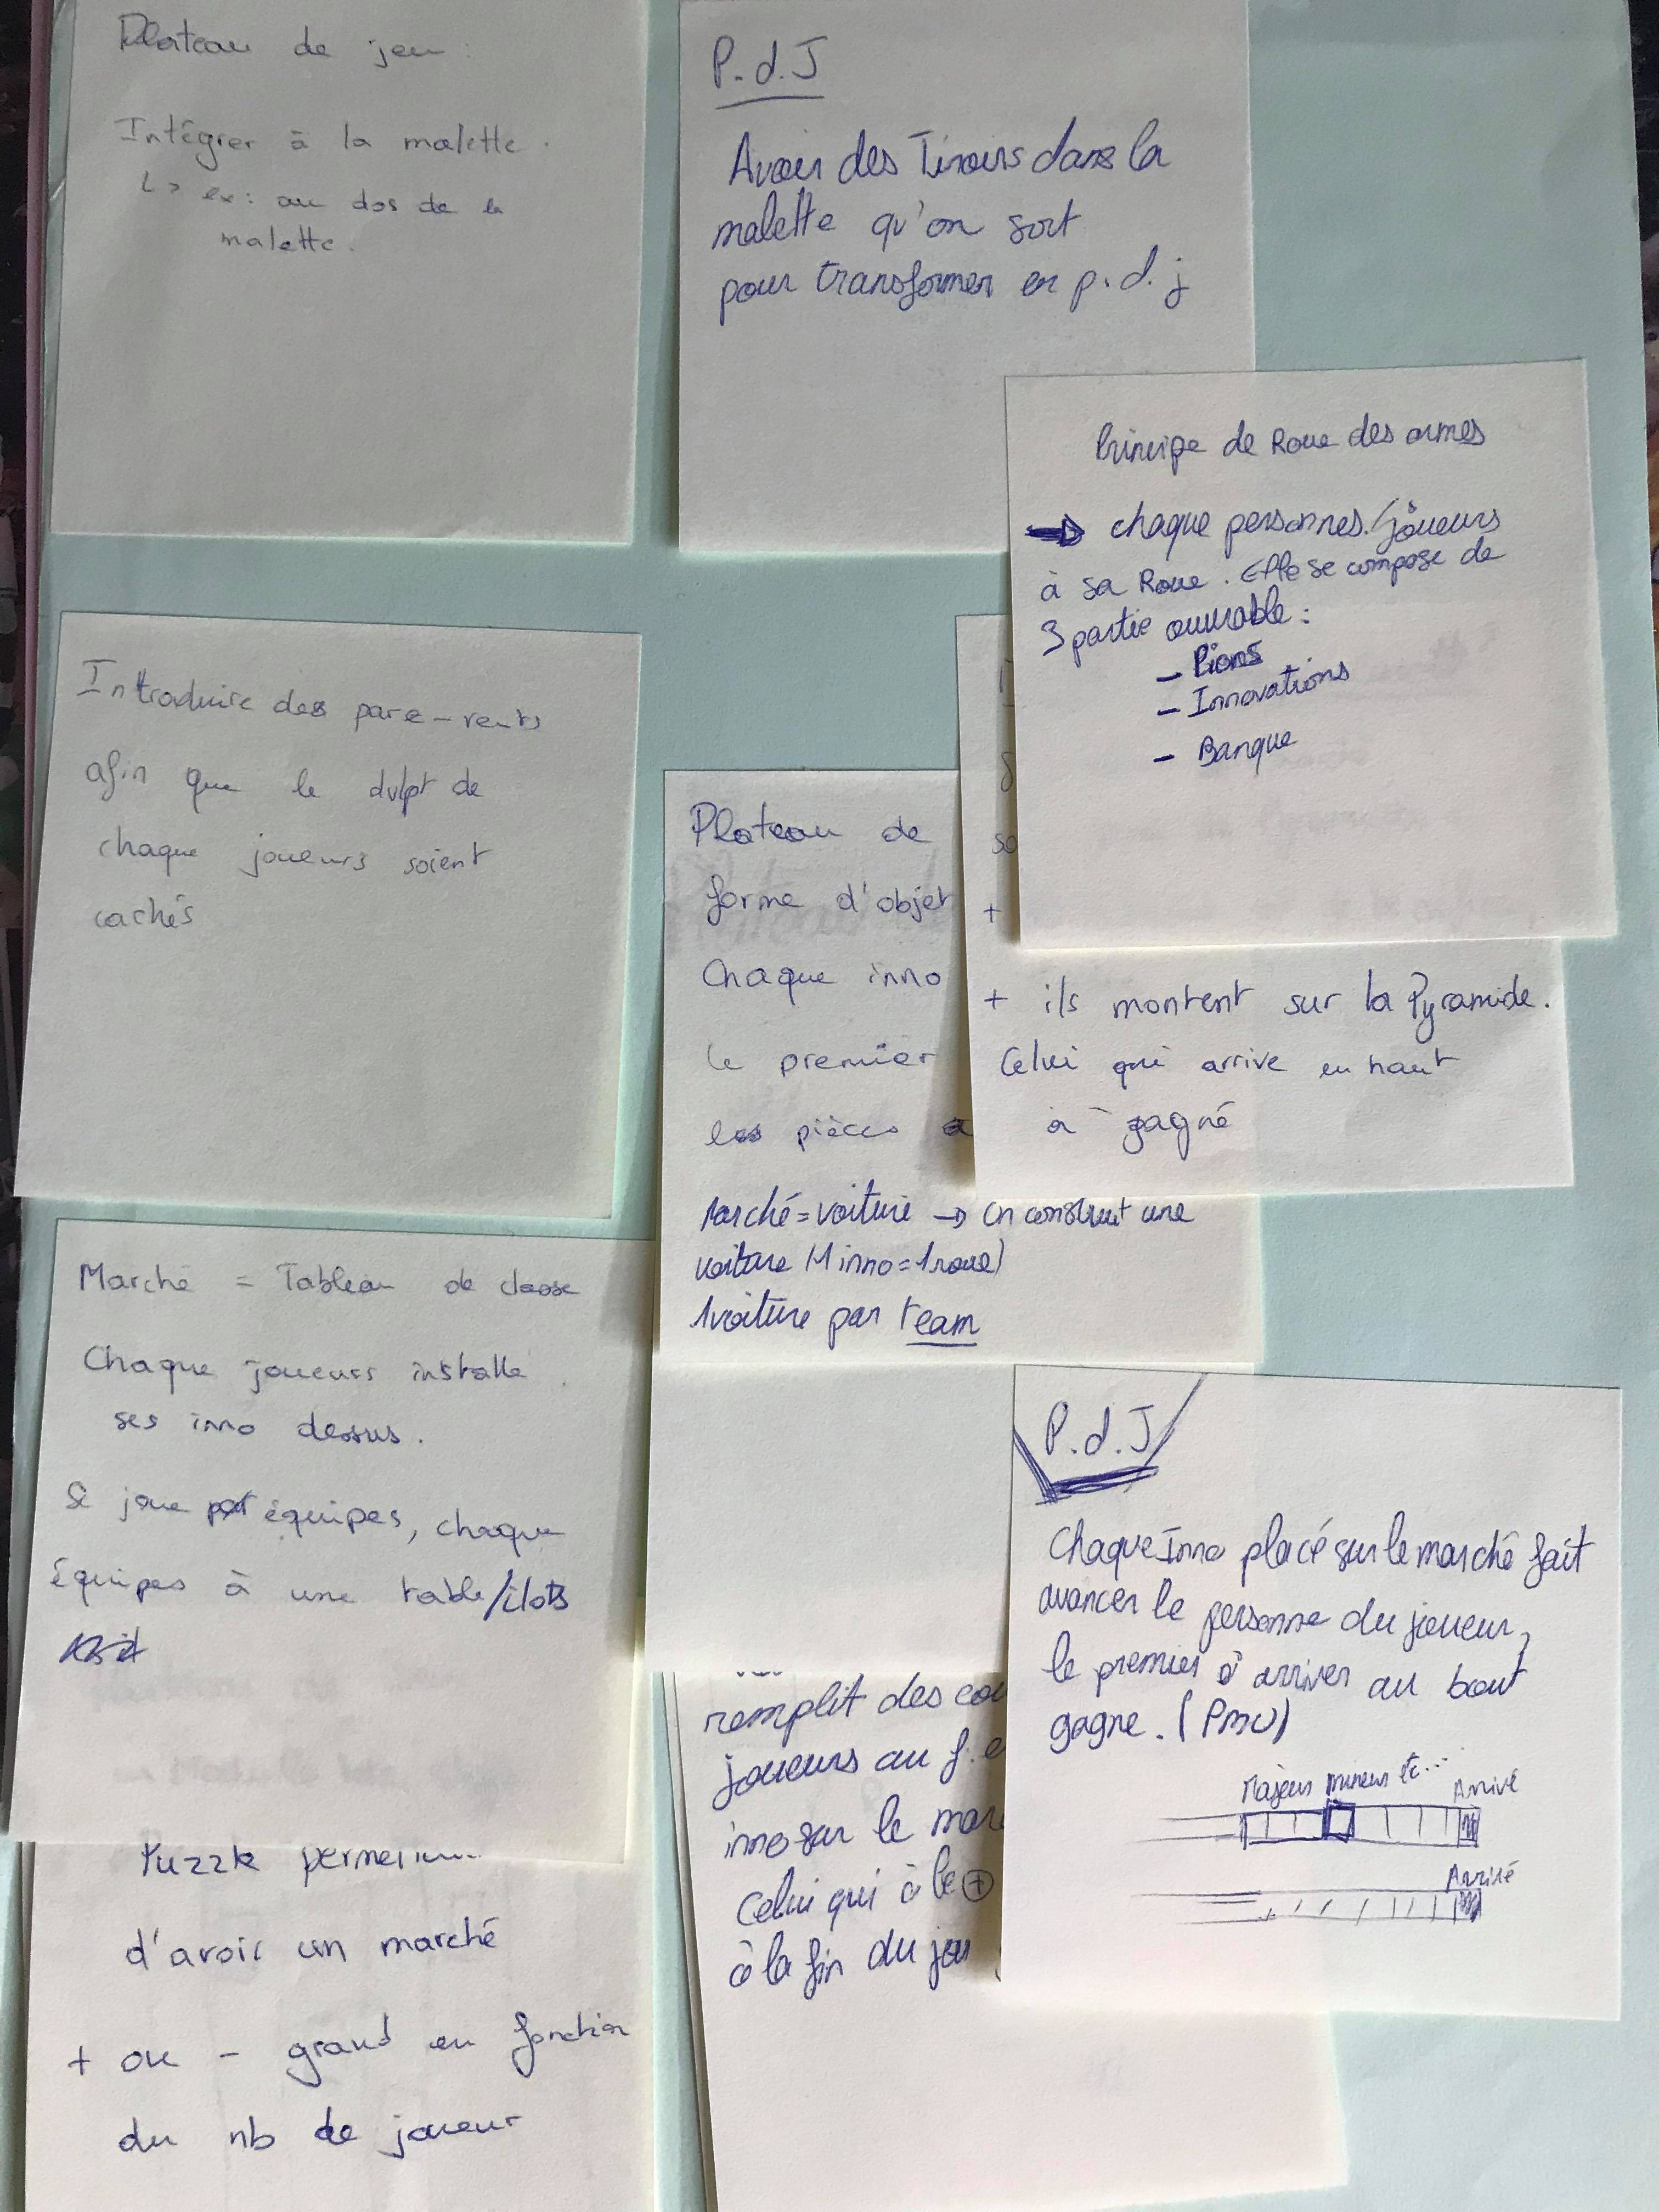
Pour développer notre projet, nous sommes partis de post-it… beaucoup de post-it !
L’objectif était de noter tout ce qui nous passait par la tête et qui serait utile d’avoir dans notre jeu ! Une fois nos cerveaux vidés et nos post-it remplis, on a classé toutes nos idées pour en faire une fiche idée !
Mais c’est quoi une fiche idée ?
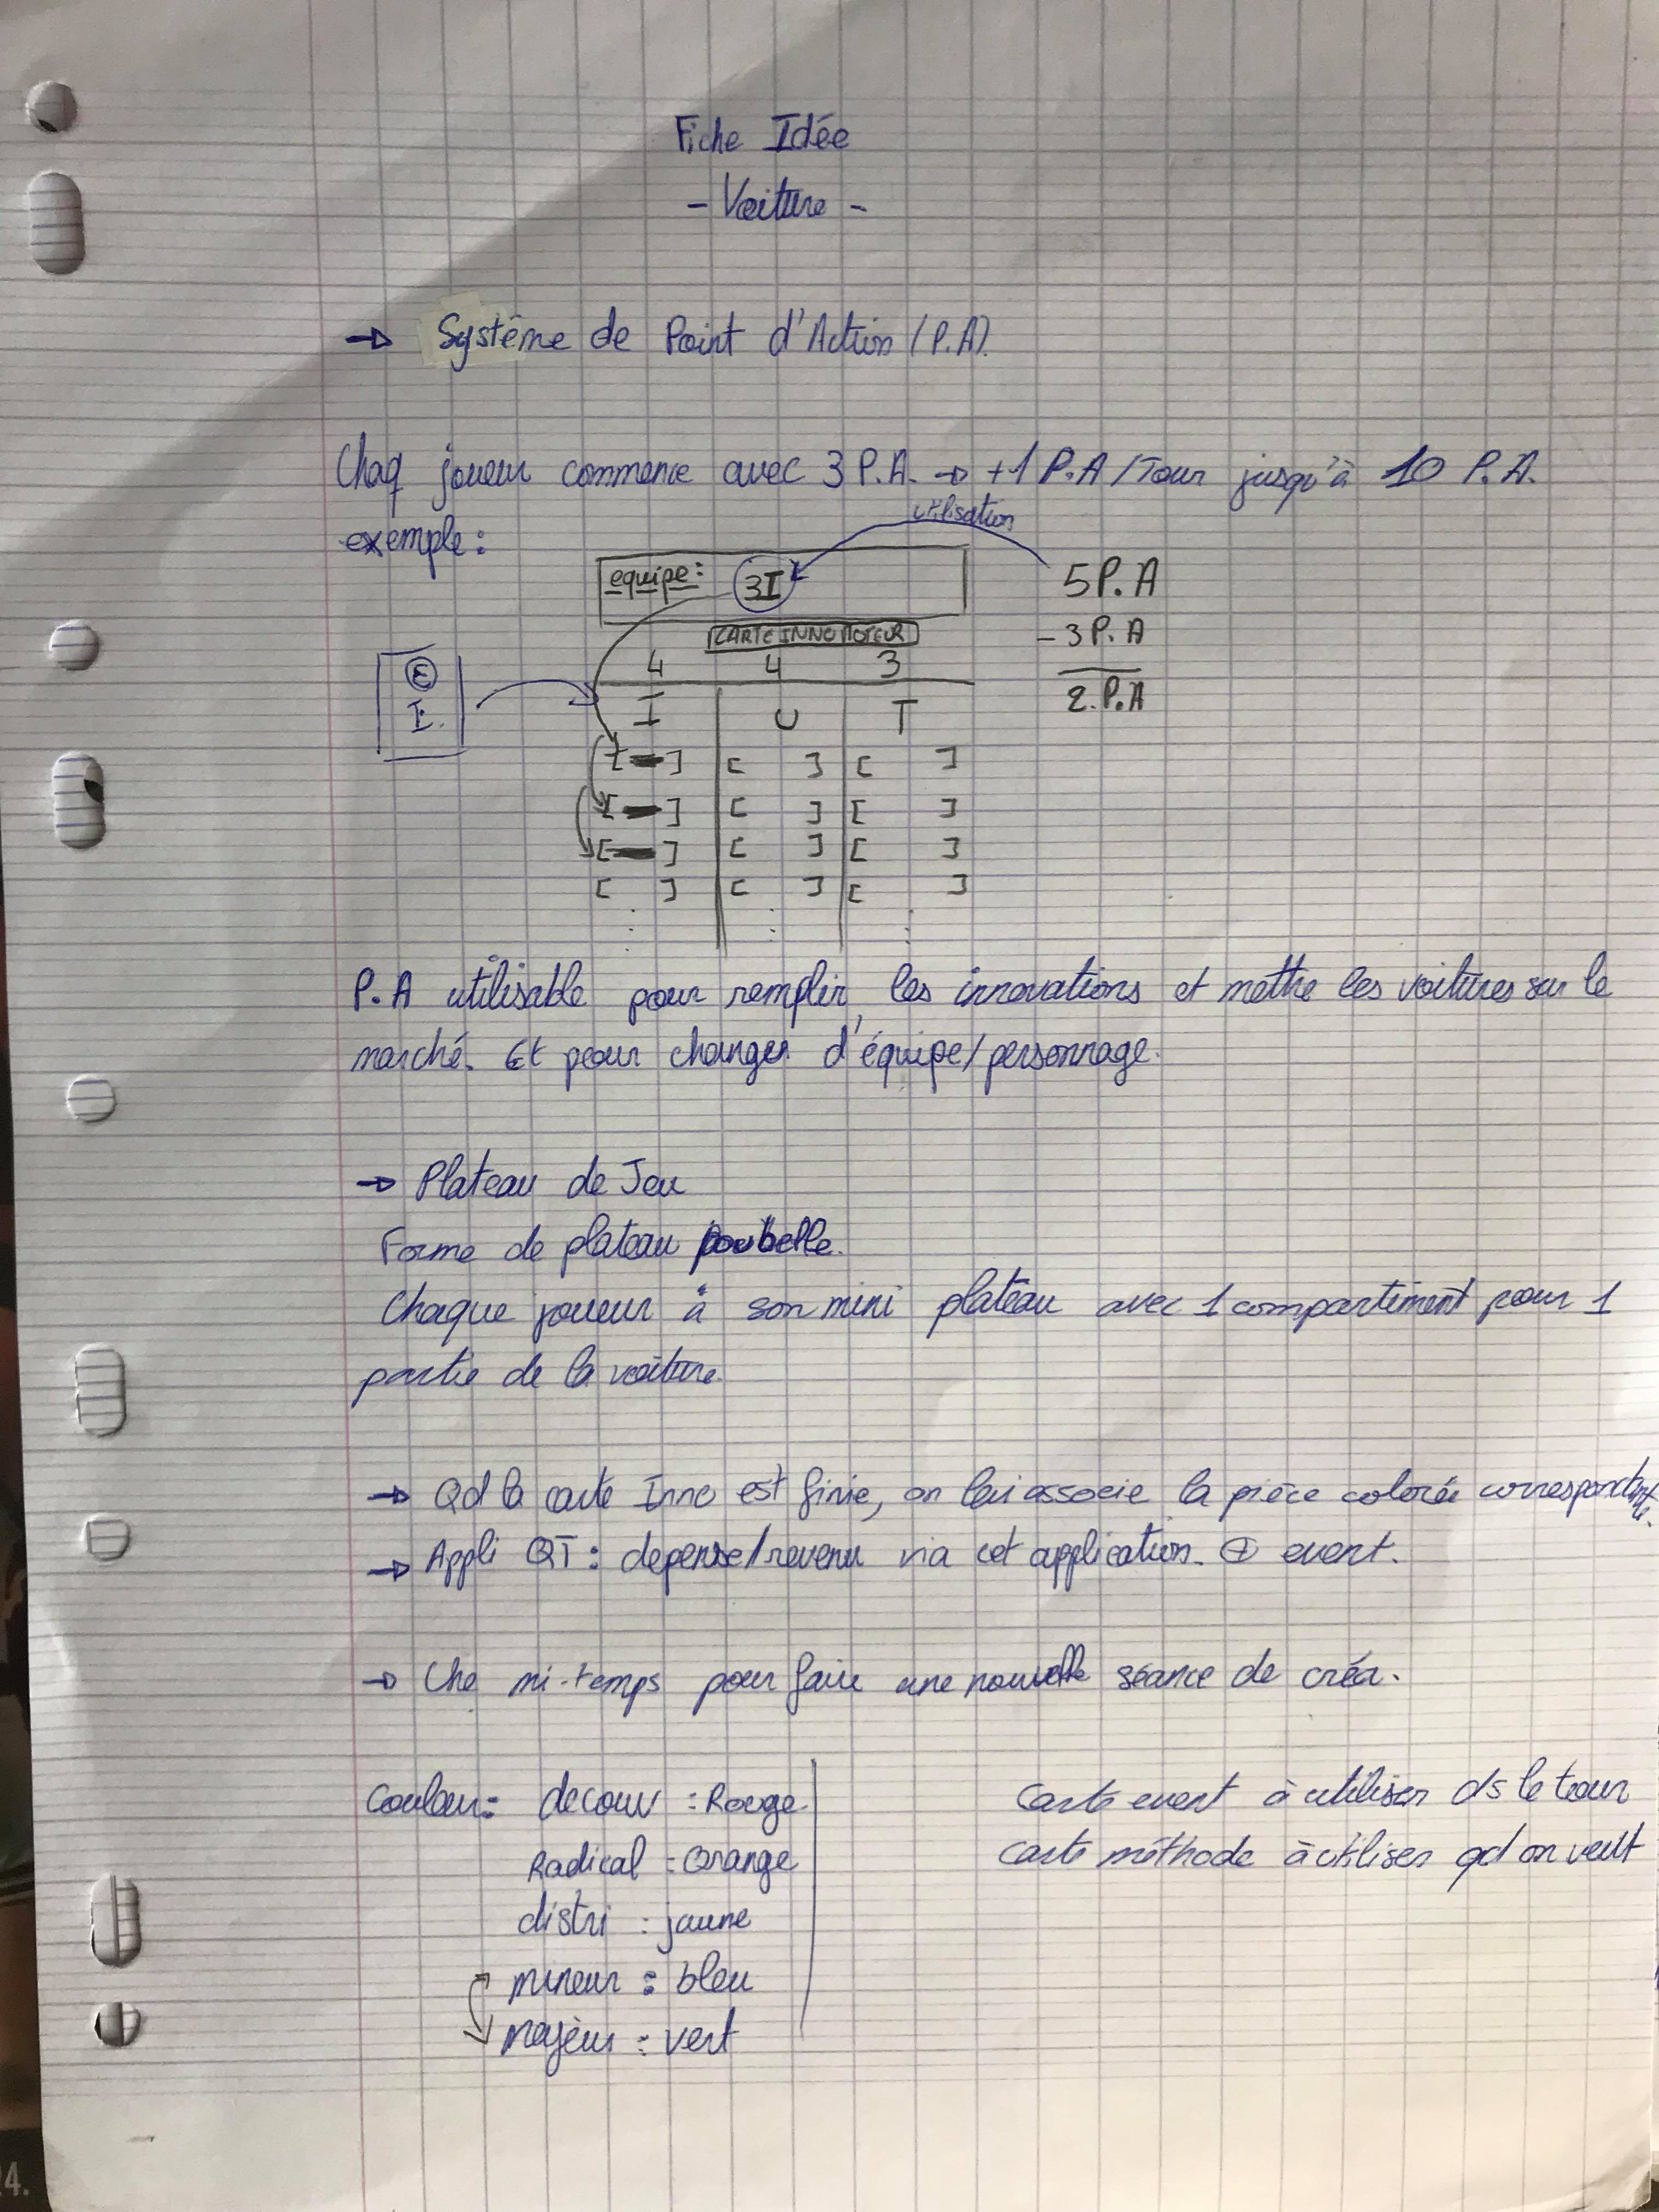
Une fiche idée c’est une fiche qui va rassembler toutes les informations dont vous avez besoin pour créer votre jeu ! Elle doit contenir des schémas explicatifs, un algorithme de jeu complet ainsi que la description précise de tout ce que vous aurez besoin de créer, comme les pions, le plateau de jeu etc…
Voici à quoi ça ressemble :
Après discussion, nos choix de jeu étaient définis, il était temps de se mettre à créer nos composants qui allaient constituer notre jeu :
La conception CAO
La partie CAO se divise en 4 parties, correspondant aux pions, aux voitures, aux plateaux individuels et au plateau central.
• Les Pions
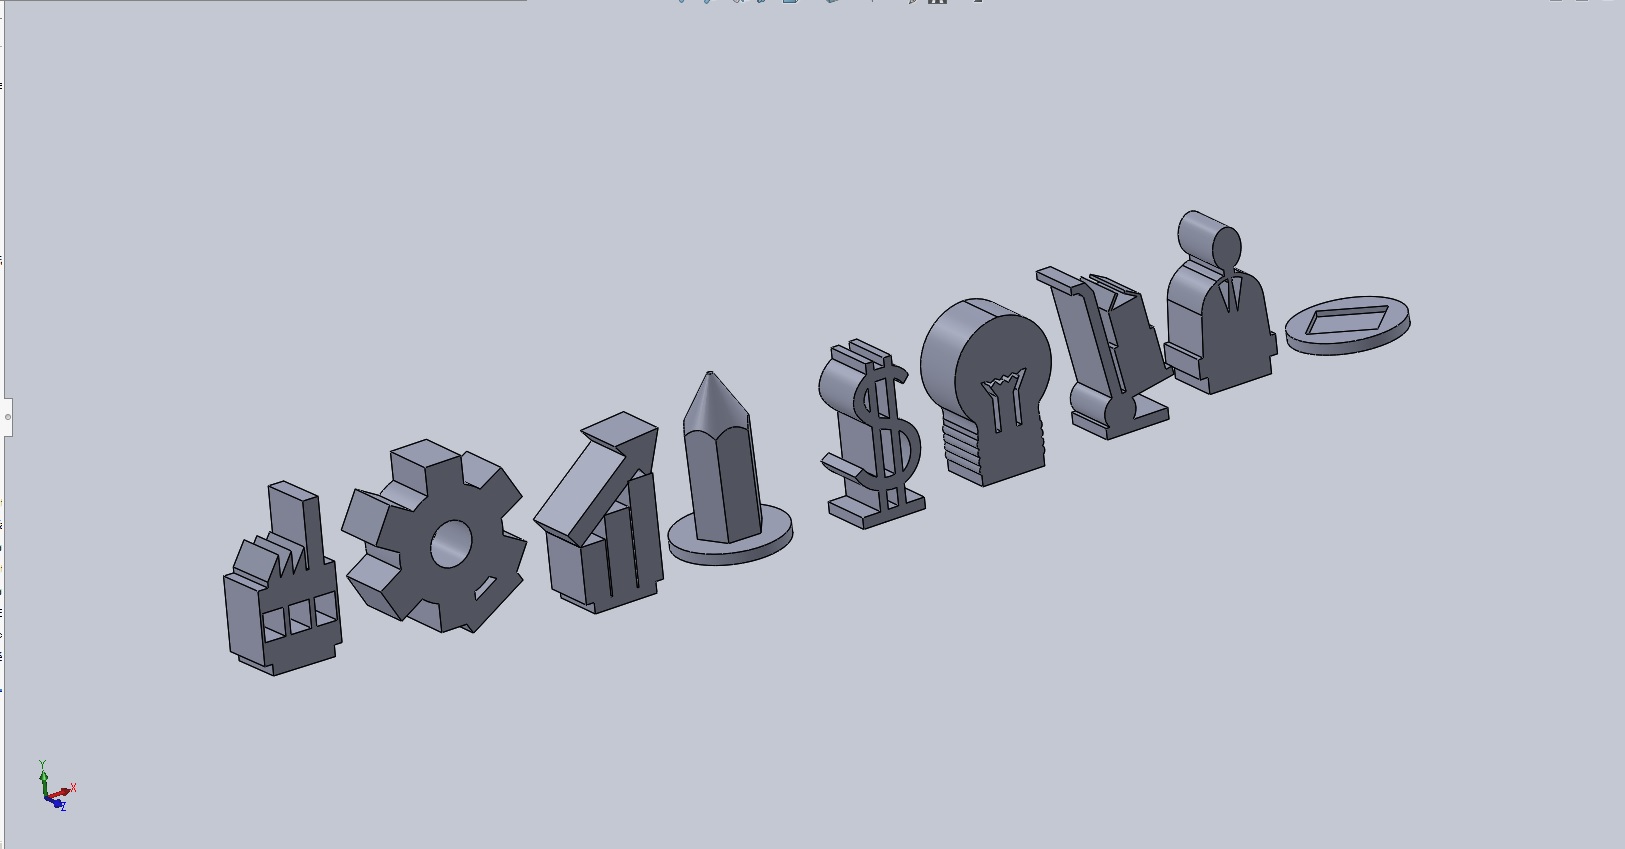
Ces pions représentent les principaux métiers de l’innovation. Il en existe 8 : Manager, Marketeur, Commercial, Ingénieur R&D, Responsable Production, Logisticien, Facilitateur et Designer. Dans la conception de ces pions, il était important qu’ils soient facilement reconnaissables par les joueurs. C’est pourquoi nous avons décidé de les concevoir avec un design représentant au mieux leur fonction ou quelque chose qu’ils utilisent dans leurs métiers.
• Les Voitures
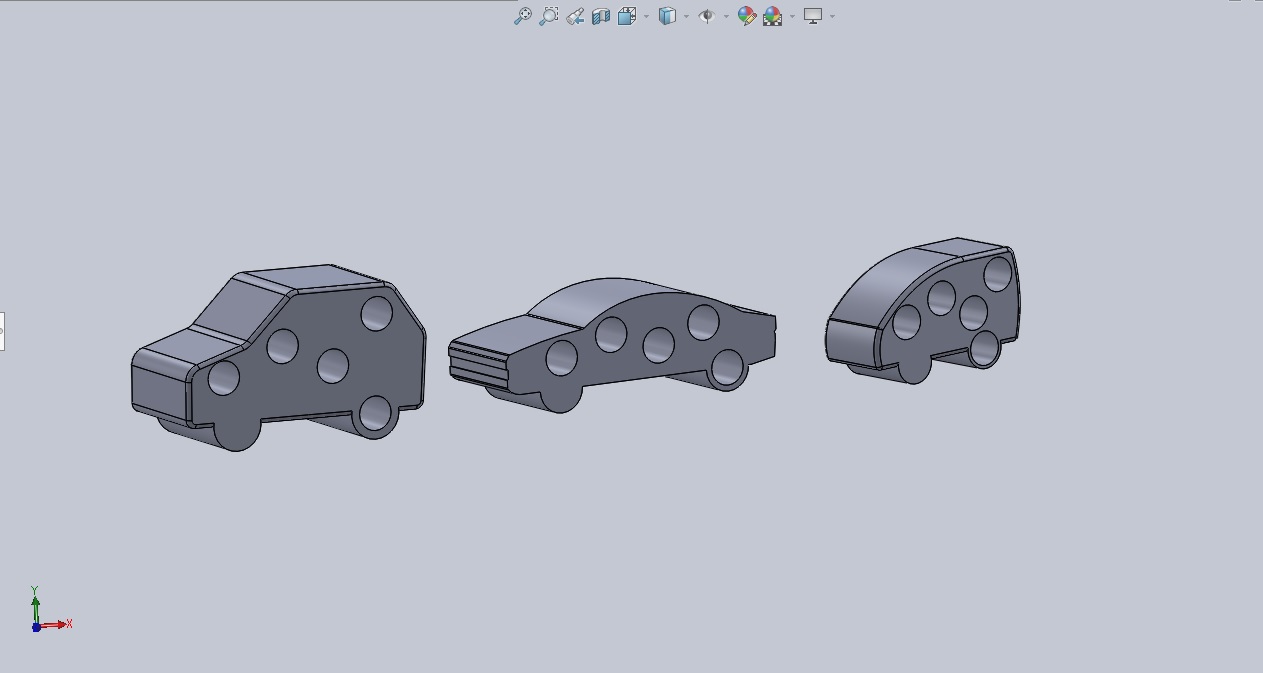
A la suite d’un Benchmarking sur les plateformes de l’automobile, nous avons conçus, sur Solidworks, 3 types de voitures pour les 3 plateformes (A : Citadine, M : SUV et H : Berline) que nous avions sélectionné.
• Plateaux individuels
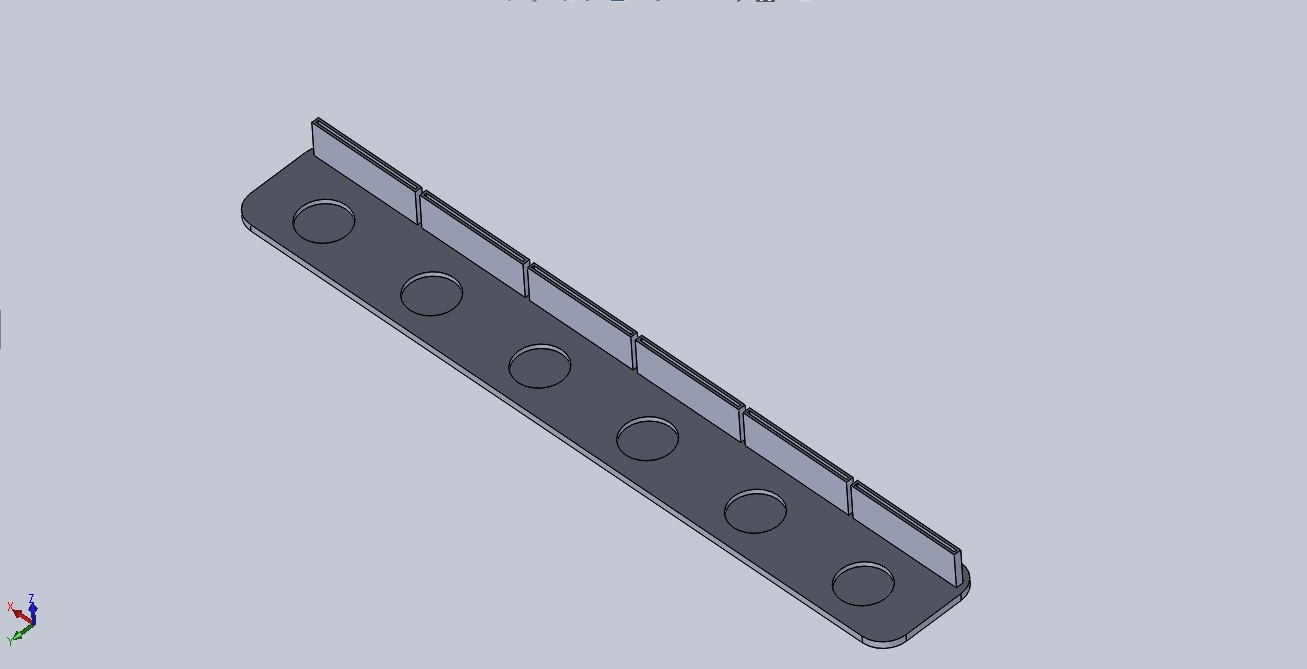
Les plateaux individuels comportent 3 places pour des pions employés. Ils présentent également des emplacements pour les cartes méthodes qui seront attribuées aux employés au cours du jeu.
• Plateau Principal
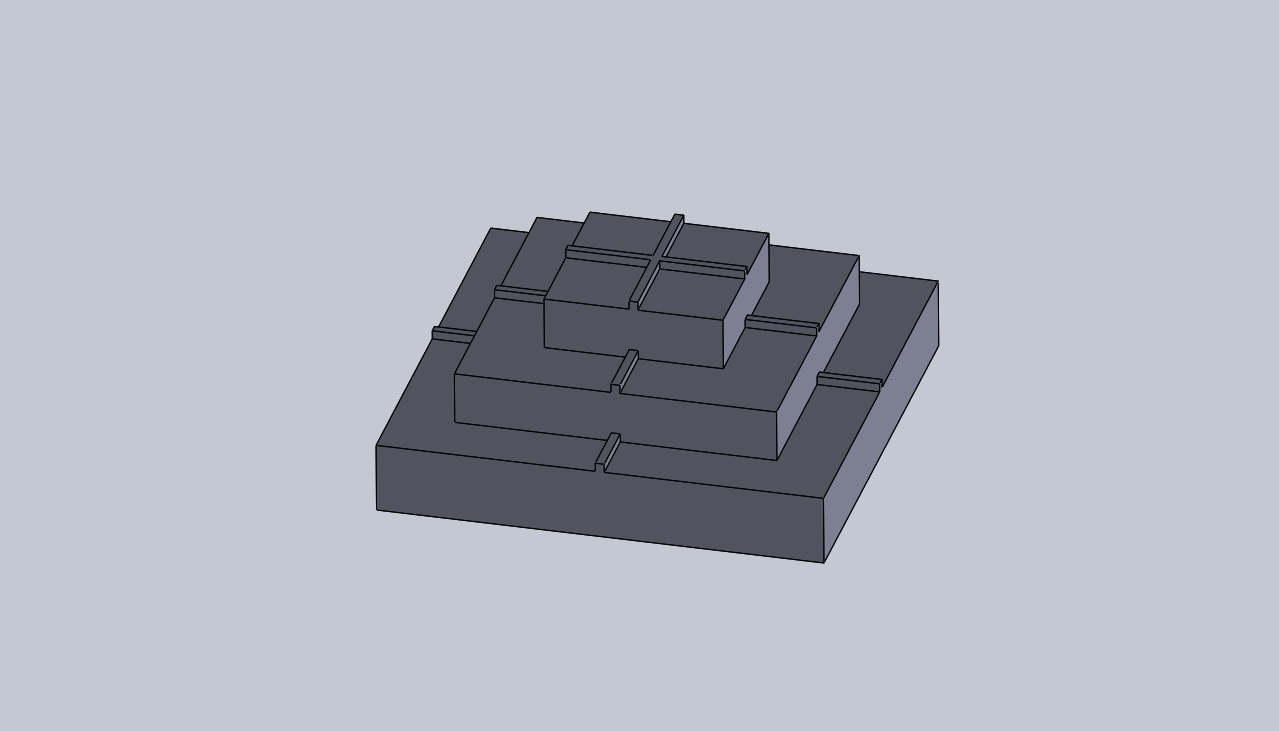
Le plateau principal est le seul attribut physique du projet qui n’a pas été imprimé en 3D. Même si celui-ci a été imaginé sur Solidworks, il a été réalisé en bois, sur mesure. Il comporte 4 parties (1 par équipe) et 3 étages (1 par plateforme). Ce plateau principal représente le marché automobile dans Processinno.
Le développement numérique
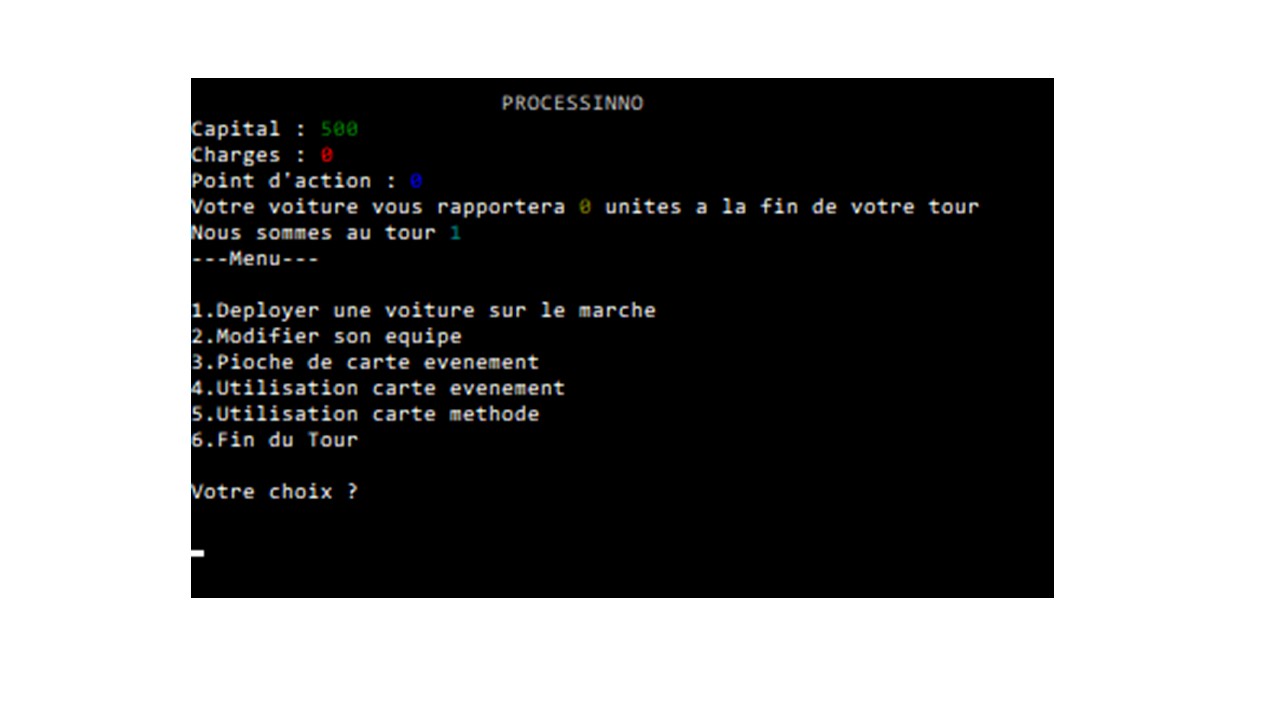
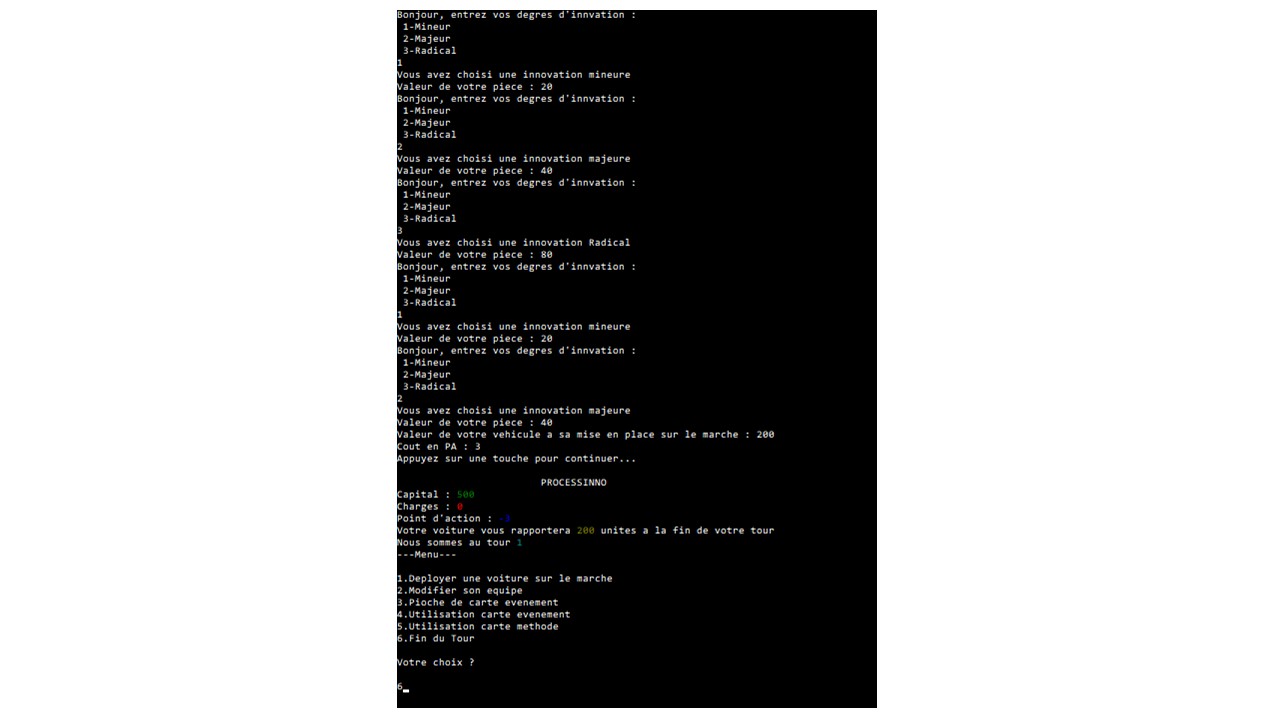
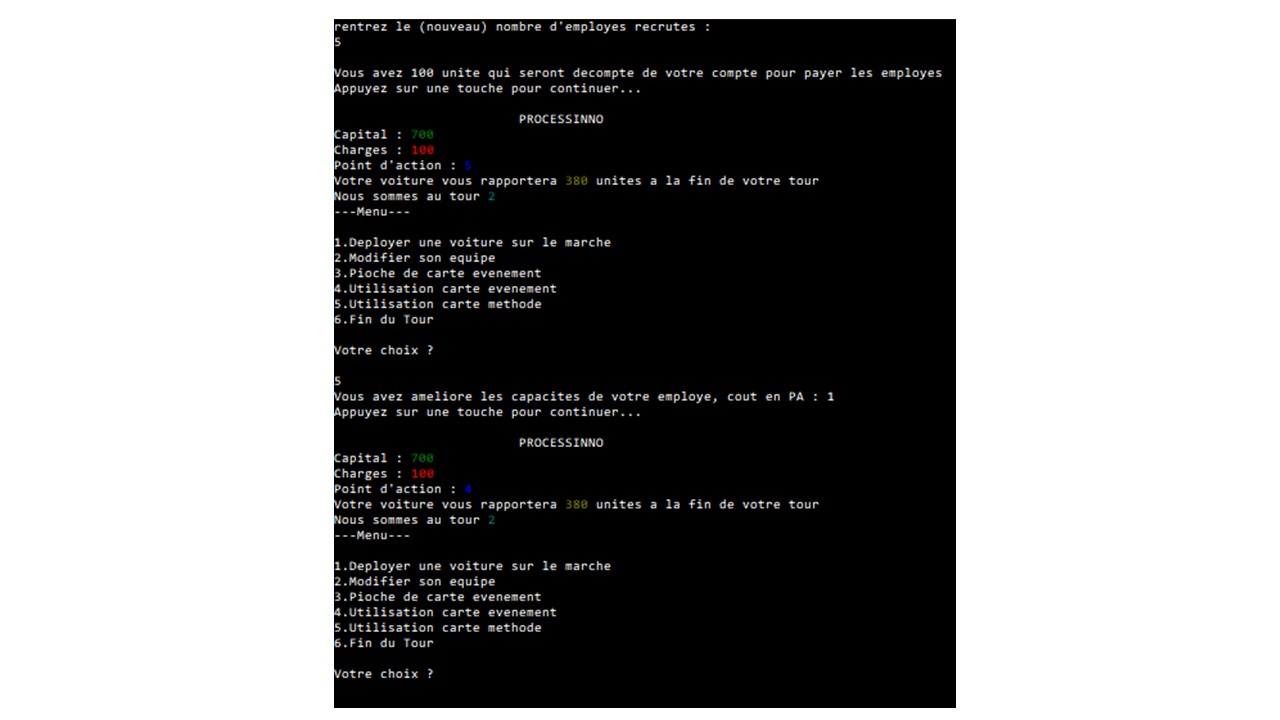
Le développement numérique c’est développé petit à petit dans notre projet jusqu’à devenir une partie intégrante de notre jeu. Au début, notre programme ne servait qu’à afficher le capital du joueur et ses dépenses. Par la suite, nous avons incorporer plusieurs options comme les cartes événements (qui sont comme les cartes “chance” au Monopoly), les cartes méthodes (qui sont des cartes qui améliore les pions) ainsi que le management du nombre de pions, le tout regroupé dans un joli menu. On y a ajouté un peu de couleur et corrigé les bugs et nous avions notre programme numérique !
Pour faire notre programme, nous l’avons codé en langage C sur CodeBlocks. Voici quelques aperçus du résultat final :
Ainsi, chaque joueur a son propre exécutable et peut ainsi gérer sa stratégie et ses ressources comme bon lui semble.
Problèmes rencontrés
L’un des problèmes que nous avons rencontré fût les soucis d’impression 3D. En effet, lorsque nous devions imprimer nos pièces, nous avons souvent eu affaire à des pannes de machines qui nous ont retardés dans notre planning. Nous avons donc passé plusieurs heures à réaliser de la maintenance sur machine avant de pouvoir imprimer nos pièces correctement. Par ailleurs, nous étions très nombreux à avoir besoin d’imprimer des pièces en 3D pour les différents projets. Il a donc fallu trouver un accord avec les autres groupes pour savoir quel groupe utilisait quelle machine et à quel moment.
L’autre problème que nous avons rencontré fût le manque de connaissances sur les méthodes de l’innovation. En effet, le Serious Game se base sur les principes de l’innovation, or, ces principes nous étaient totalement inconnus. Nous avons donc dû réaliser quelques recherches et poser plusieurs questions à M. Delamarre pour comprendre ces méthodes afin de réaliser un jeu qui répondait au mieux aux attentes.
Conclusion
Notre projet a su respecter le cahier des charges initial qui était de créer un Serious Game sur l’innovation à partir de quelques idées de départ. Cependant, nous pourrions améliorer ce projet avec, par exemple, une refonte complète de l’affichage numérique pour avoir une application au lieu d’un exécutable. On pourrait également mettre en place un système de récupération de données qui permettrait d’analyser les résultats des joueurs en fin de partie. Cela ajouterait une dimension pédagogique supplémentaire au Serious Game.
Nous tenions à remercier M. Delamarre ainsi que M. Christofol pour leur encadrement tout au long de ce projet.
Yannis Steinebach | Simon Chevrier – EI2 (Projet 2017-2018)
Dans l’industrie il est fréquent de devoir trier des produits selon un ou plusieurs critères (forme,couleur, poids…). À l’image de ces problématiques, on propose ici de concevoir et de réaliser une trieuse de M&M’s selon leurs couleurs.
Notre équipe de 4 étudiants en EI2 est composée de Victor et Clément qui se sont chargés de la conception et la réalisation mécanique du système (réalisation des pièces sous SolidWorks , impression 3D des différents éléments, usinage avec la Charly Robot…) et 2 étudiants (Alexis et Maël) se sont chargés de la partie électronique et programmation (branchements à L’Arduino, commande des deux servomoteurs, récupération des données du capteur de couleur et infrarouge,…). Les deux sous-groupes ont travaillé en parallèle pour finalement fusionner leur travail afin de réaliser la trieuse de M&M’s.
Nous avons été accompagnés pour ce projet par deux professeurs : Mr Rémy Guyonneau et Mr Franck Mercier.
Présentation du projet :
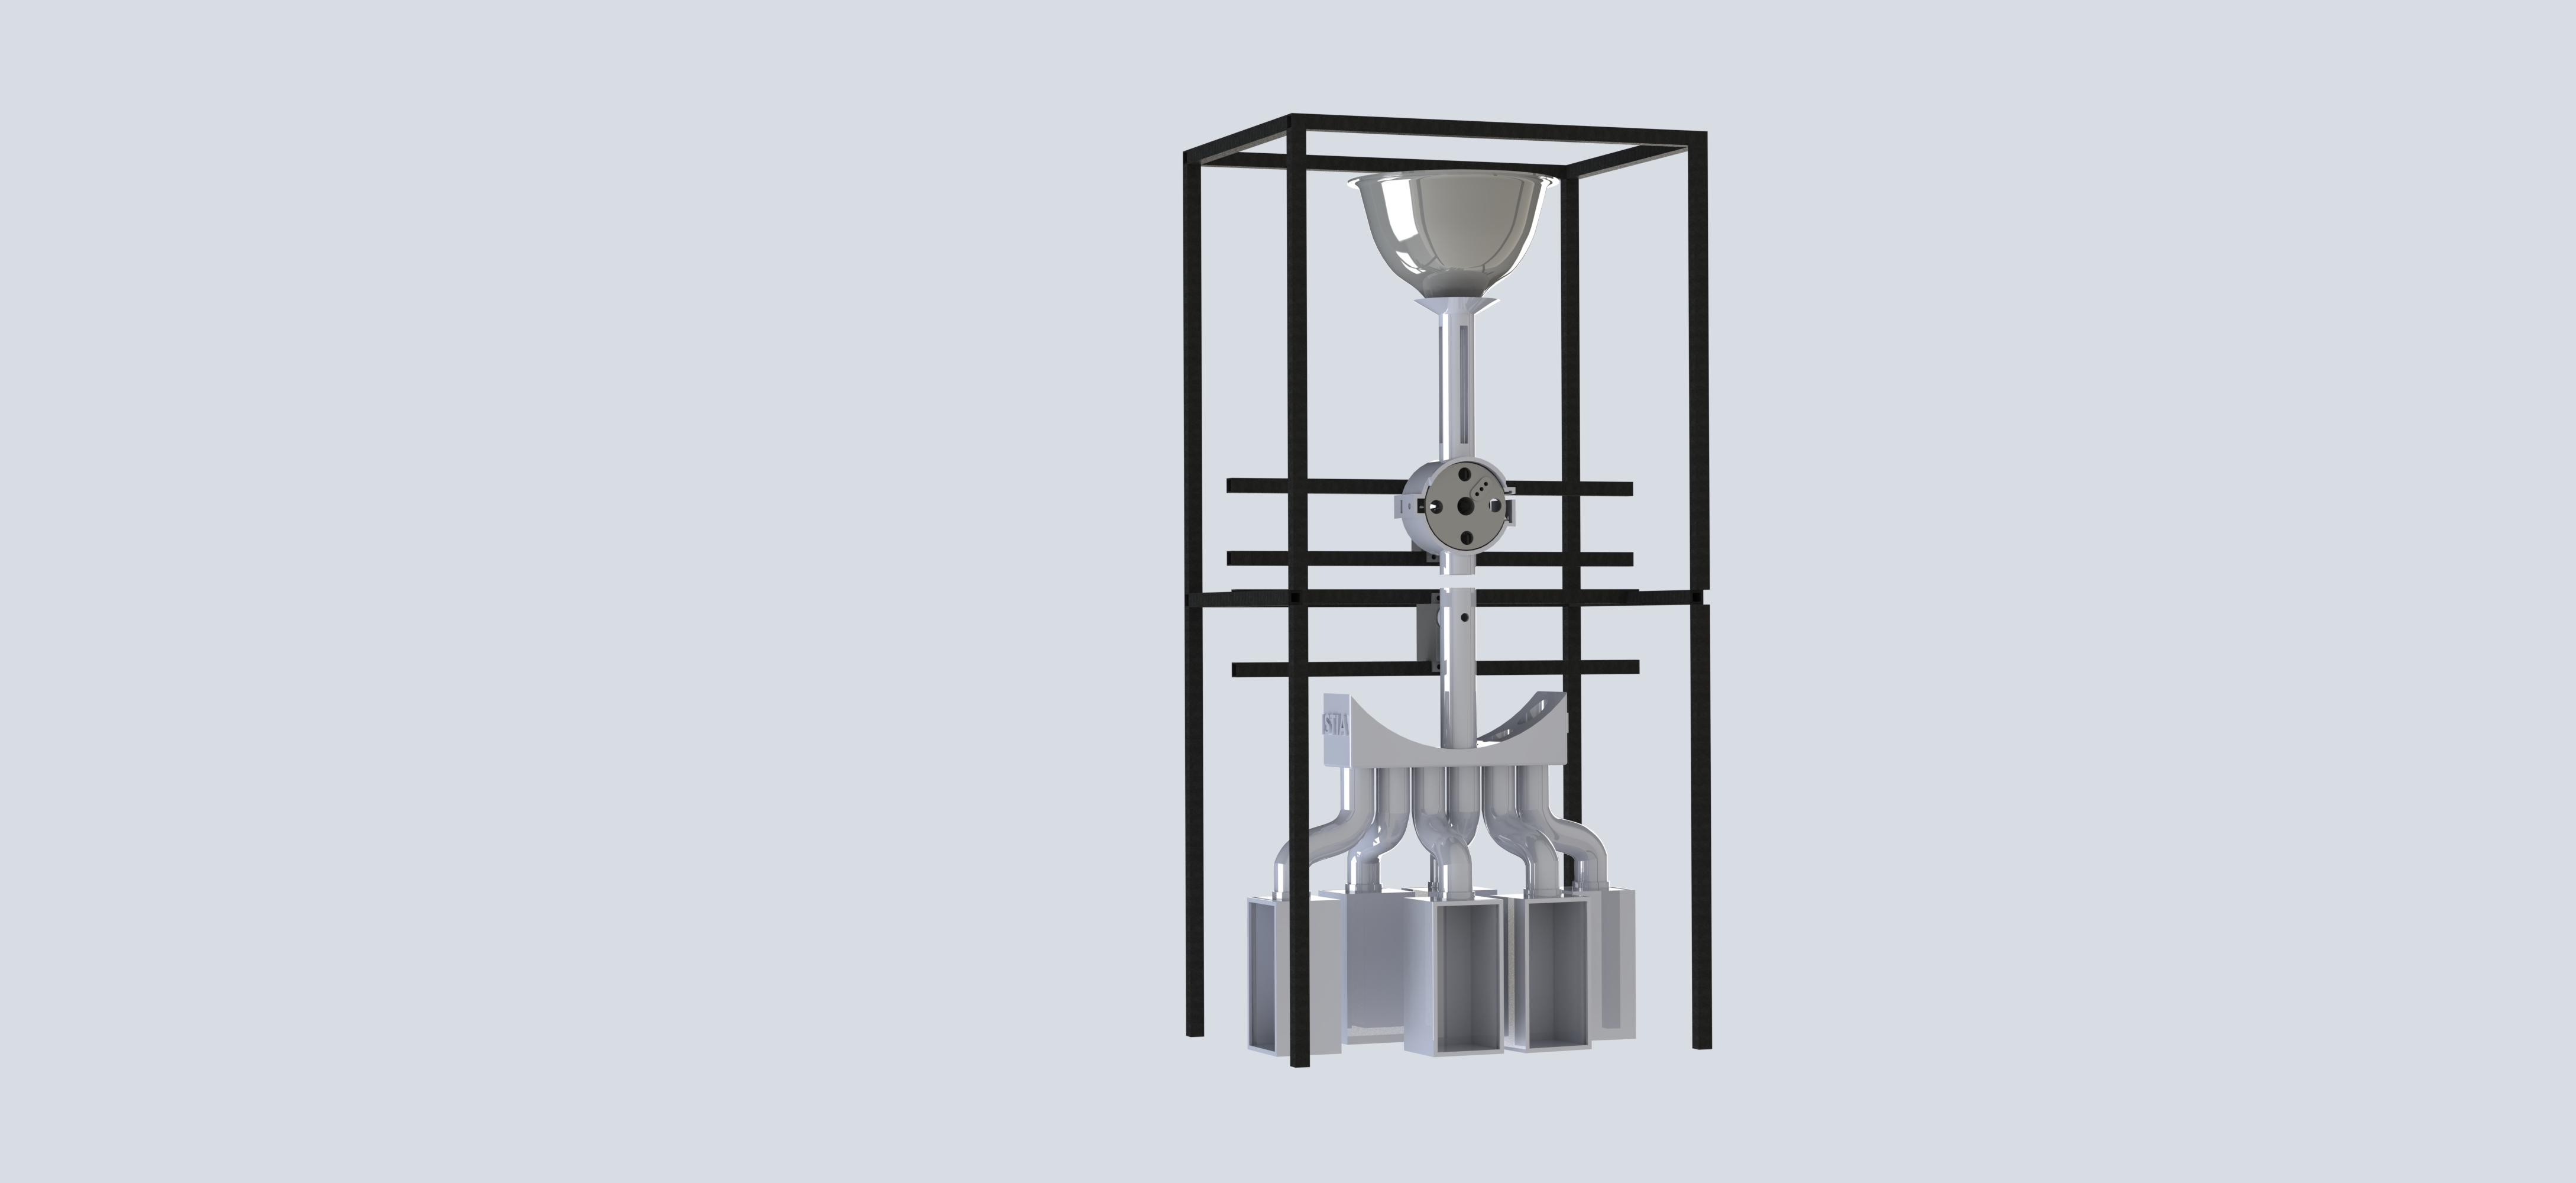
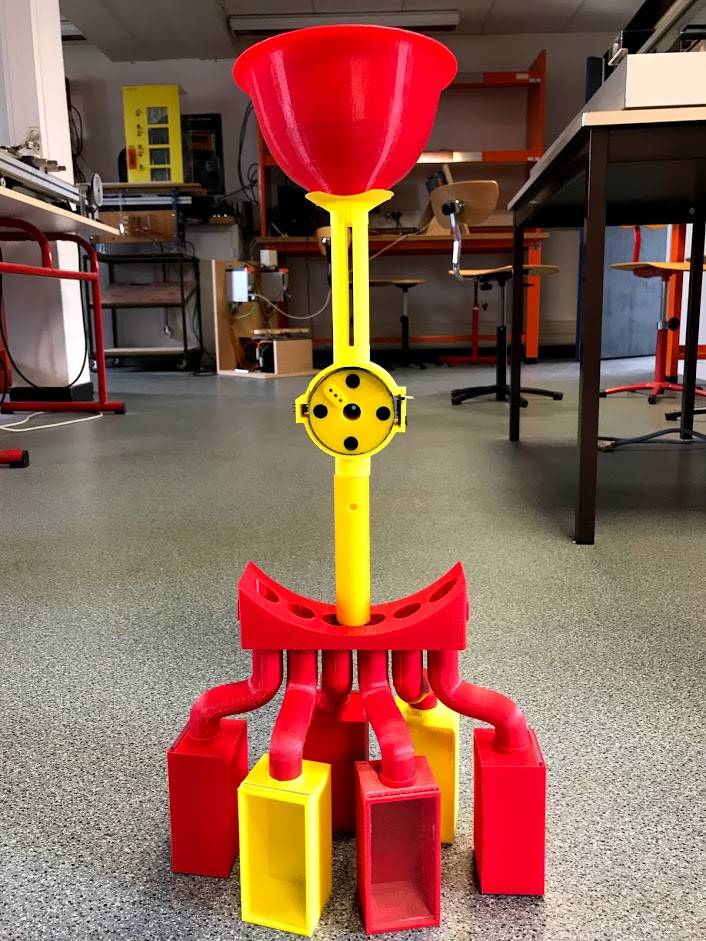
Les différentes pièces composant notre trieuse sont :
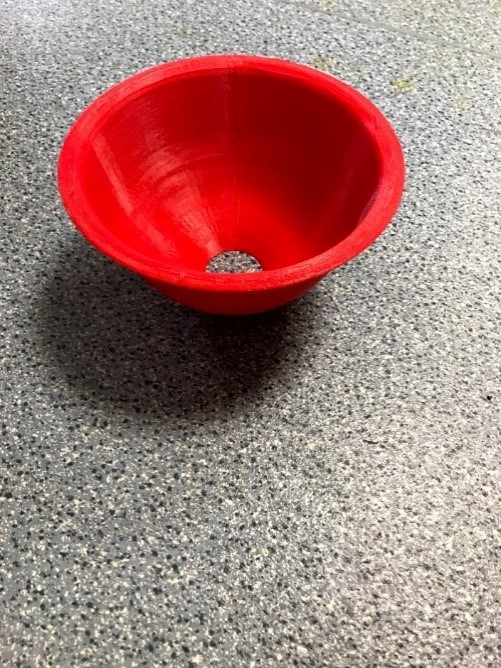
–L’Entonnoir : Présent tout en haut de la trieuse, c’est là où on intègre les M&M’s.
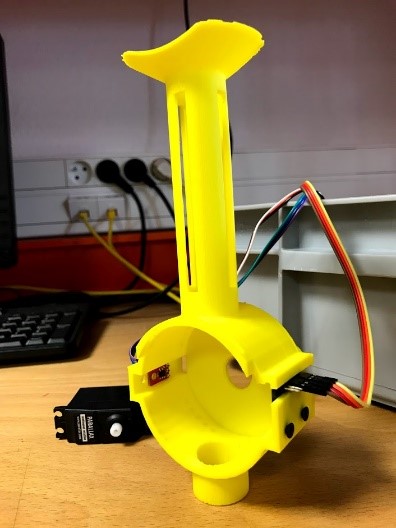
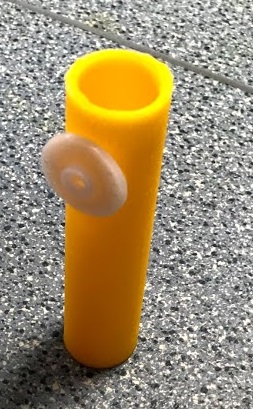
-Le « Porte-FeedWheel » : Pièce centrale de la trieuse, elle est composée d’un petit entonnoir sur le dessus, d’où sortent les M&M’s provenant de l’entonnoir principal, d’espaces vides pour le côté esthétique afin d’apercevoir les M&M’s qui tombent, ainsi qu’un espace en bas pour intégrer les capteurs et la pièce « FeedWheel »
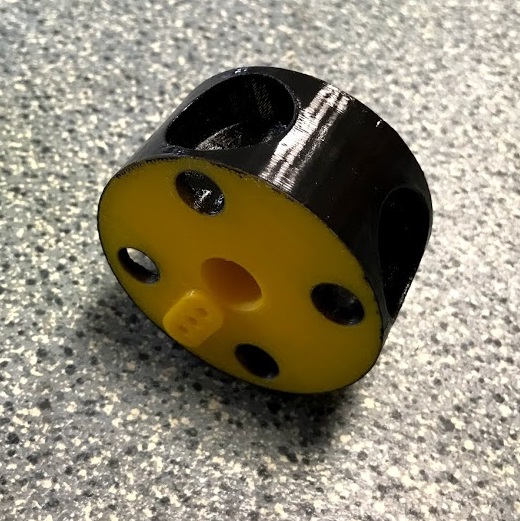
-Le « FeedWheel » : Pièce ronde comprenant 4 cavités dans lesquelles un seul M&M’s peut rentrer. Un moteur à rotation continu est fixé à l’arrière du FeedWheel.
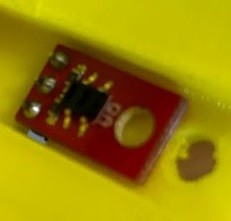
–Un capteur infrarouge : Fixé dans le « Porte-FeedWheel », il permet de détecter les erreurs d’approximations du moteur à rotation continu afin d’ajuster un angle correct.
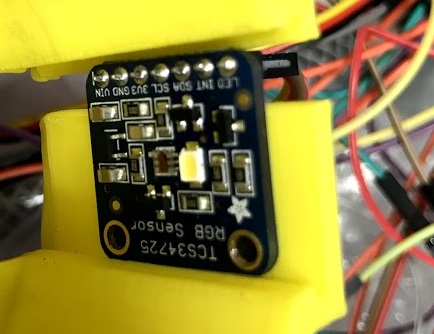
–Un capteur de couleur : Fixé également dans le « Porte-FeedWheel », il permet de détecter la couleur du M&M’s correspondant.
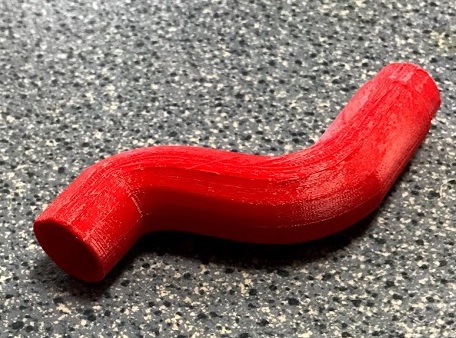
-Le « Tuyau principal » : Directement relié au « Porte-FeedWheel », d’où sortent les M&M’s, collé à un servomoteur. Un angle spécial est appliqué à une couleur précédemment détectée.
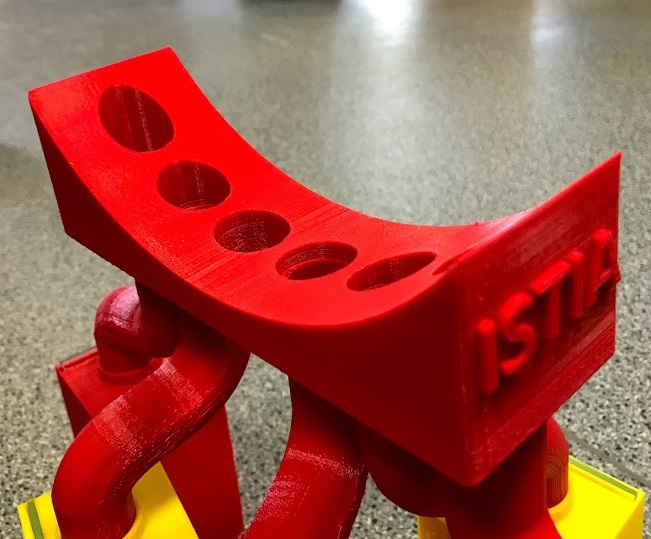
-Le « Séparateur » : Pièce servant de lien entre le tuyau principal et les tuyaux secondaires. La forme du dessus est prévue pour la circulation du tuyau principal. Il comprend 6 trous, chaque trou correspond à une couleur.
-Les « Tuyaux secondaires » : Ils sont au nombre de 6 et servent de liaison entre le séparateur et les bocaux.
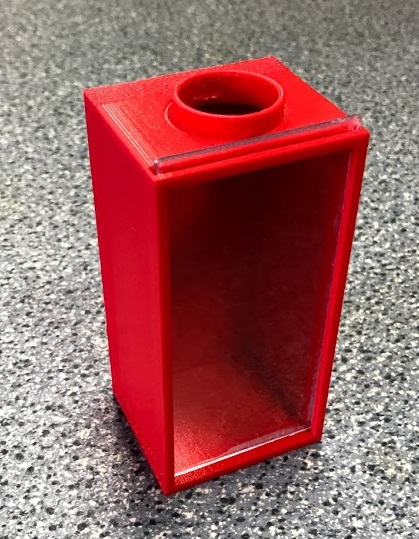
–Les bocaux : Ils sont également au nombre de 6 et sont les pièces de présentation des M&M’s finalement triés.
Ils sont reliés aux tuyaux secondaires correspondants et possèdent chacun une vitre transparente découpée avec le « Charly Robot ».
Au final nous avons assemblé toutes ces pièces et cela nous a donné une belle trieuse !
Les différentes étapes de notre projet :
Premièrement, nous avons établi en commun au brouillon une structure qui nous paraissait correct pour la partie mécanique et pour la partie programmation, tout en s’inspirant de même type de trieuses déjà existantes.
Une fois la structure plus ou moins établi au brouillon, nous séparons nos travaux en 2 groupes :
Après l’assemblage de ces pièces toujours sur SolidWorks, ce groupe passa aux impressions en 3D avec les imprimantes Raise3D et Makerbot.
En parallèle, pour les bocaux en bas de la structure, ce groupe réalisa un usinage grâce à la Charly Robot avec du plexiglas afin de créer une vitre transparente permettant de voir les M&M’s.
L’autre groupe se chargeait de la programmation de l’ensemble des composants électronique, à savoir : deux capteurs (RGB et Infrarouge) et deux moteurs (à rotation continu et servomoteur).
Ainsi nous avons commencé la programmation de chaque composant indépendamment pour prendre en main la programmation Arduino plus facilement.
Une fois chaque programme fini, nous les avons rassemblés en un et organisé la structure de notre programme final. De nouveaux composants se sont ensuite ajoutés comme l’écran LCD, le bouton ou l’utilisation d’un capteur IR pour positionner le moteur à rotation continue.
Problèmes rencontrés
Nous avons eu pas mal de problèmes au cours de notre projet.
Dès le départ nous ne savions pas par où commencer, comment se partager les tâches etc. Par la suite, nous avons commencé à imaginer le projet, il était difficile de mettre en commun nos idées. Lorsque nous sommes passés sous Solidworks, de nombreux bugs nous ont posé problème.
De plus, des pièces que nous avions modélisées puis imprimées se sont avérées ne pas être aux bonnes dimensions ou bien avec trop peu de jeu pour assembler les pièces. La couleur jaune de la pièce « FeedWheel » fut embêtante pour l’étalonnage des couleurs de bonbon. Cela a été résolu en aspergeant cette pièce avec une bombe de peinture noire.
Le problème majeur était surtout les pannes d’imprimante 3D qui nous ont beaucoup ralenties.
En programmation, il y a également eu quelques soucis. Par exemple, pour trouver la documentation de certains composants comme pour le capteur couleur ou l’écran LCD, la documentation était fausse.
Nous avons aussi rencontré des problèmes avec le câblage qui devenait illisible et problématique. Il était donc nécessaire de remettre des fichiers dans la racine du logiciel Arduino. Il a aussi été difficile d’étalonner chacune des couleurs des M&M’s.
Conclusion
Pour conclure, nous voulons absolument remercier nos tuteurs Mr Mercier et Mr Guyonneau pour toute l’aide apportée au cours de ce projet.
Pour nous, ce projet fut une grande expérience dans tout ce qui est du travail en groupe, de l’innovation, de la pratique…
Voir le projet grandir au fur et à mesure des séances nous a aussi motivé pour avancer et perfectionner le projet au maximum.
Merci à vous, chers lecteurs de vous être intéressés à notre projet.
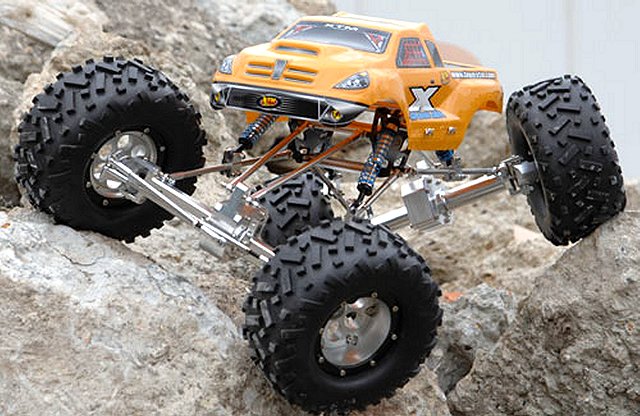
Nous sommes trois étudiants, Adrien Bayer, Stéven Jossot et Florian Adam, actuellement en deuxième année de cycle préparatoire à l’ISTIA, école d’ingénieurs de l’Université d’Angers, et nous avons la chance de pouvoir développer nos connaissances au travers d’un projet de conception. Notre choix s’est porté sur le RC Crawler.Le but est de concevoir un 4×4 radiocommandé en 3D à l’aide du logiciel SolidWorks, puis de réaliser un prototype, dans le même registre que celui-ci:
RC Crawler
Extrait de : http://www.rcscrapyard.net/fr/xtm-x-crawler.htm
L’objectif de ce projet est de pouvoir gravir des obstacles, notamment un rocher situé devant l’un des bâtiments de notre école.
Plus concrètement, cliquez ici pour voir comment fonctionne un crawler !
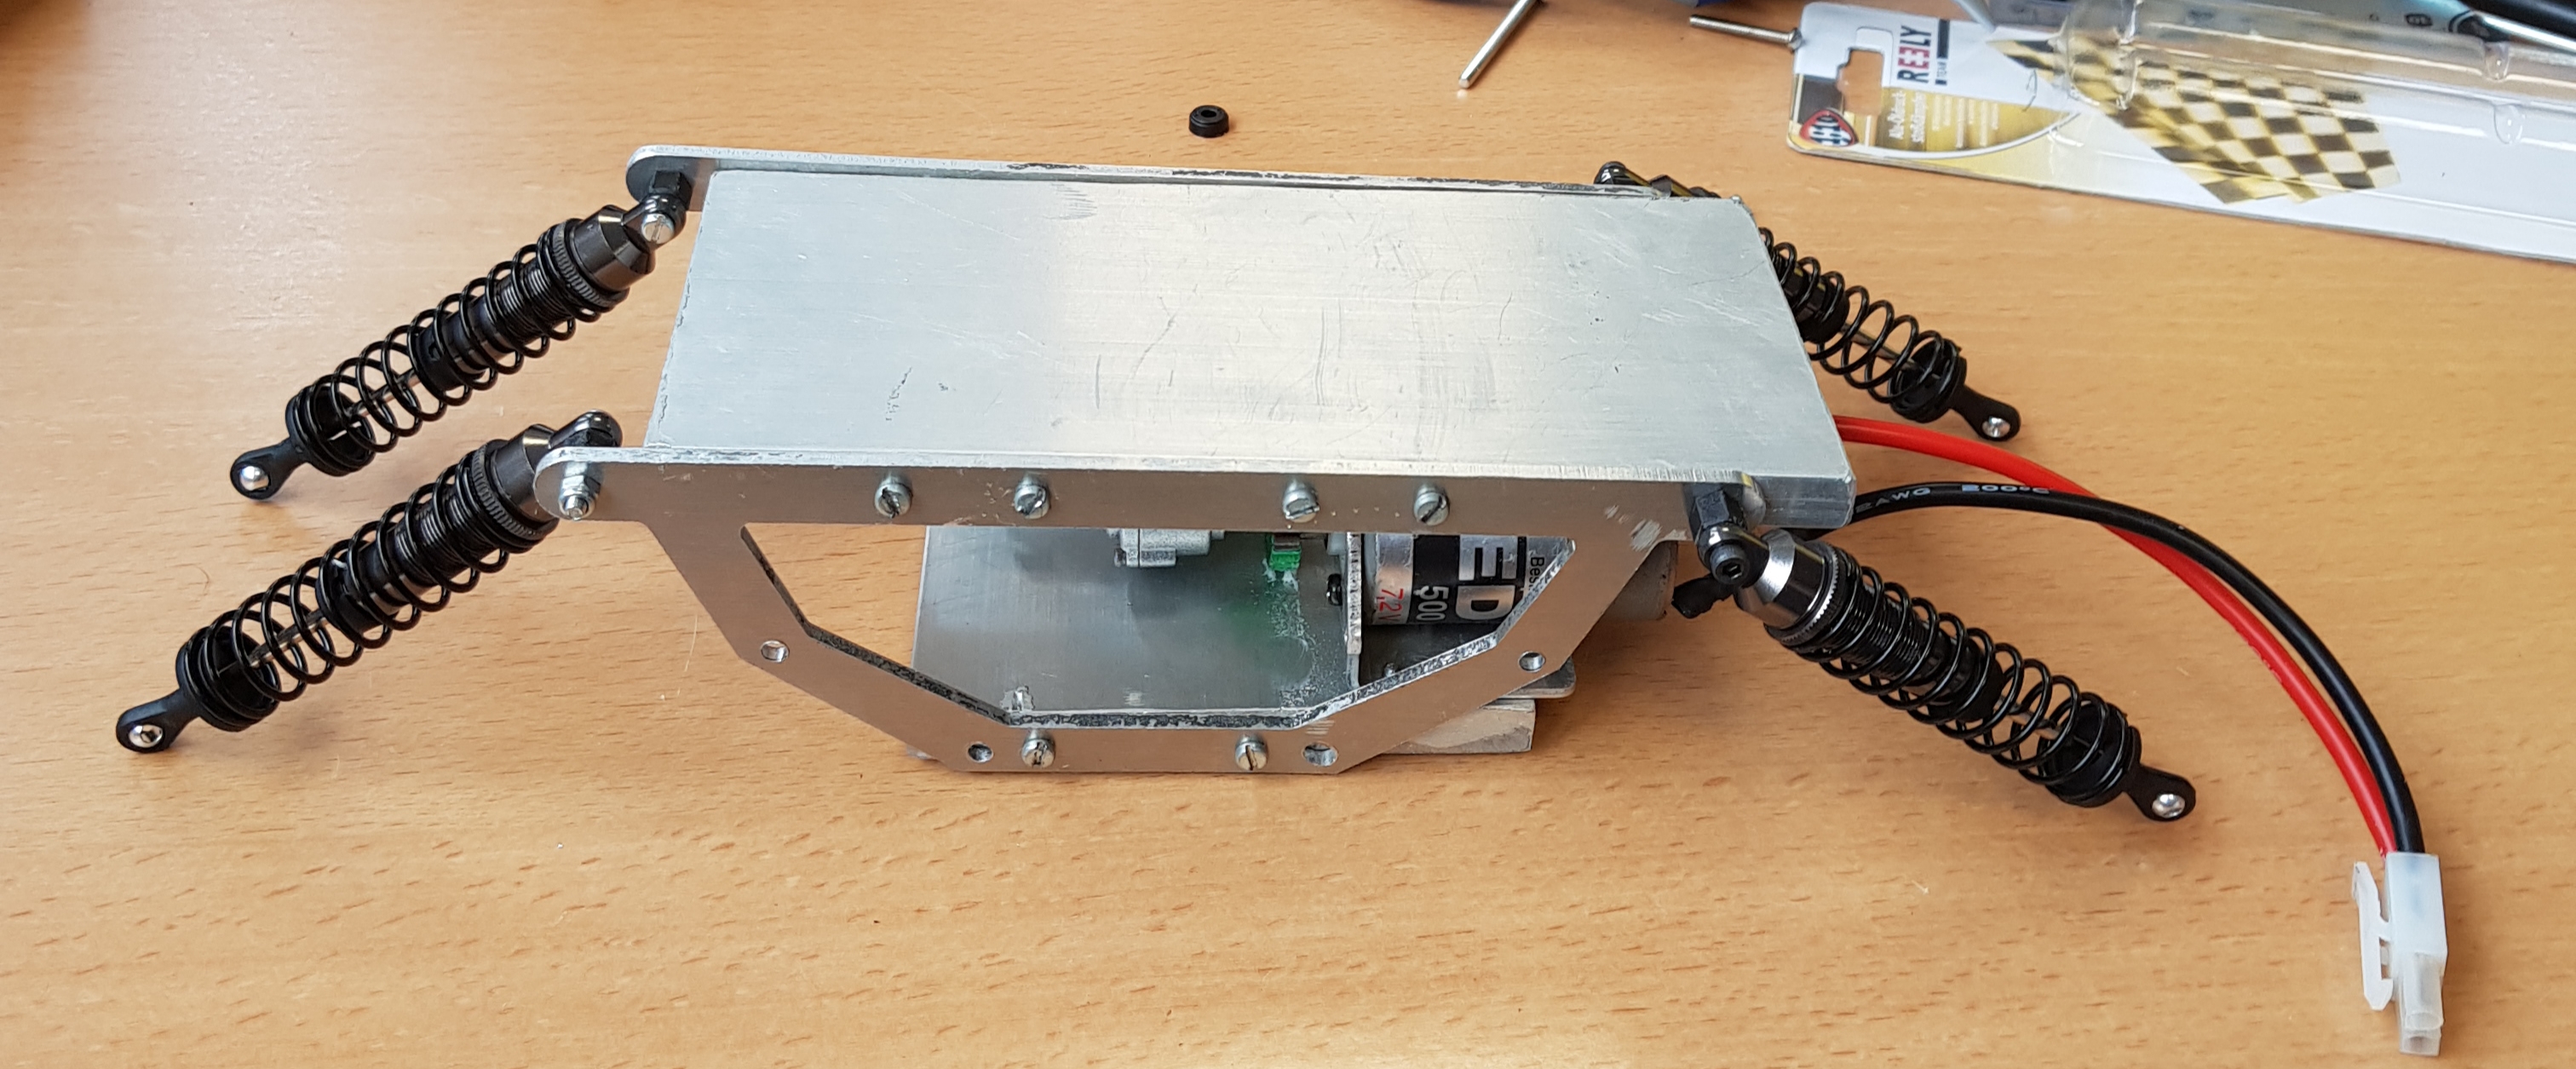
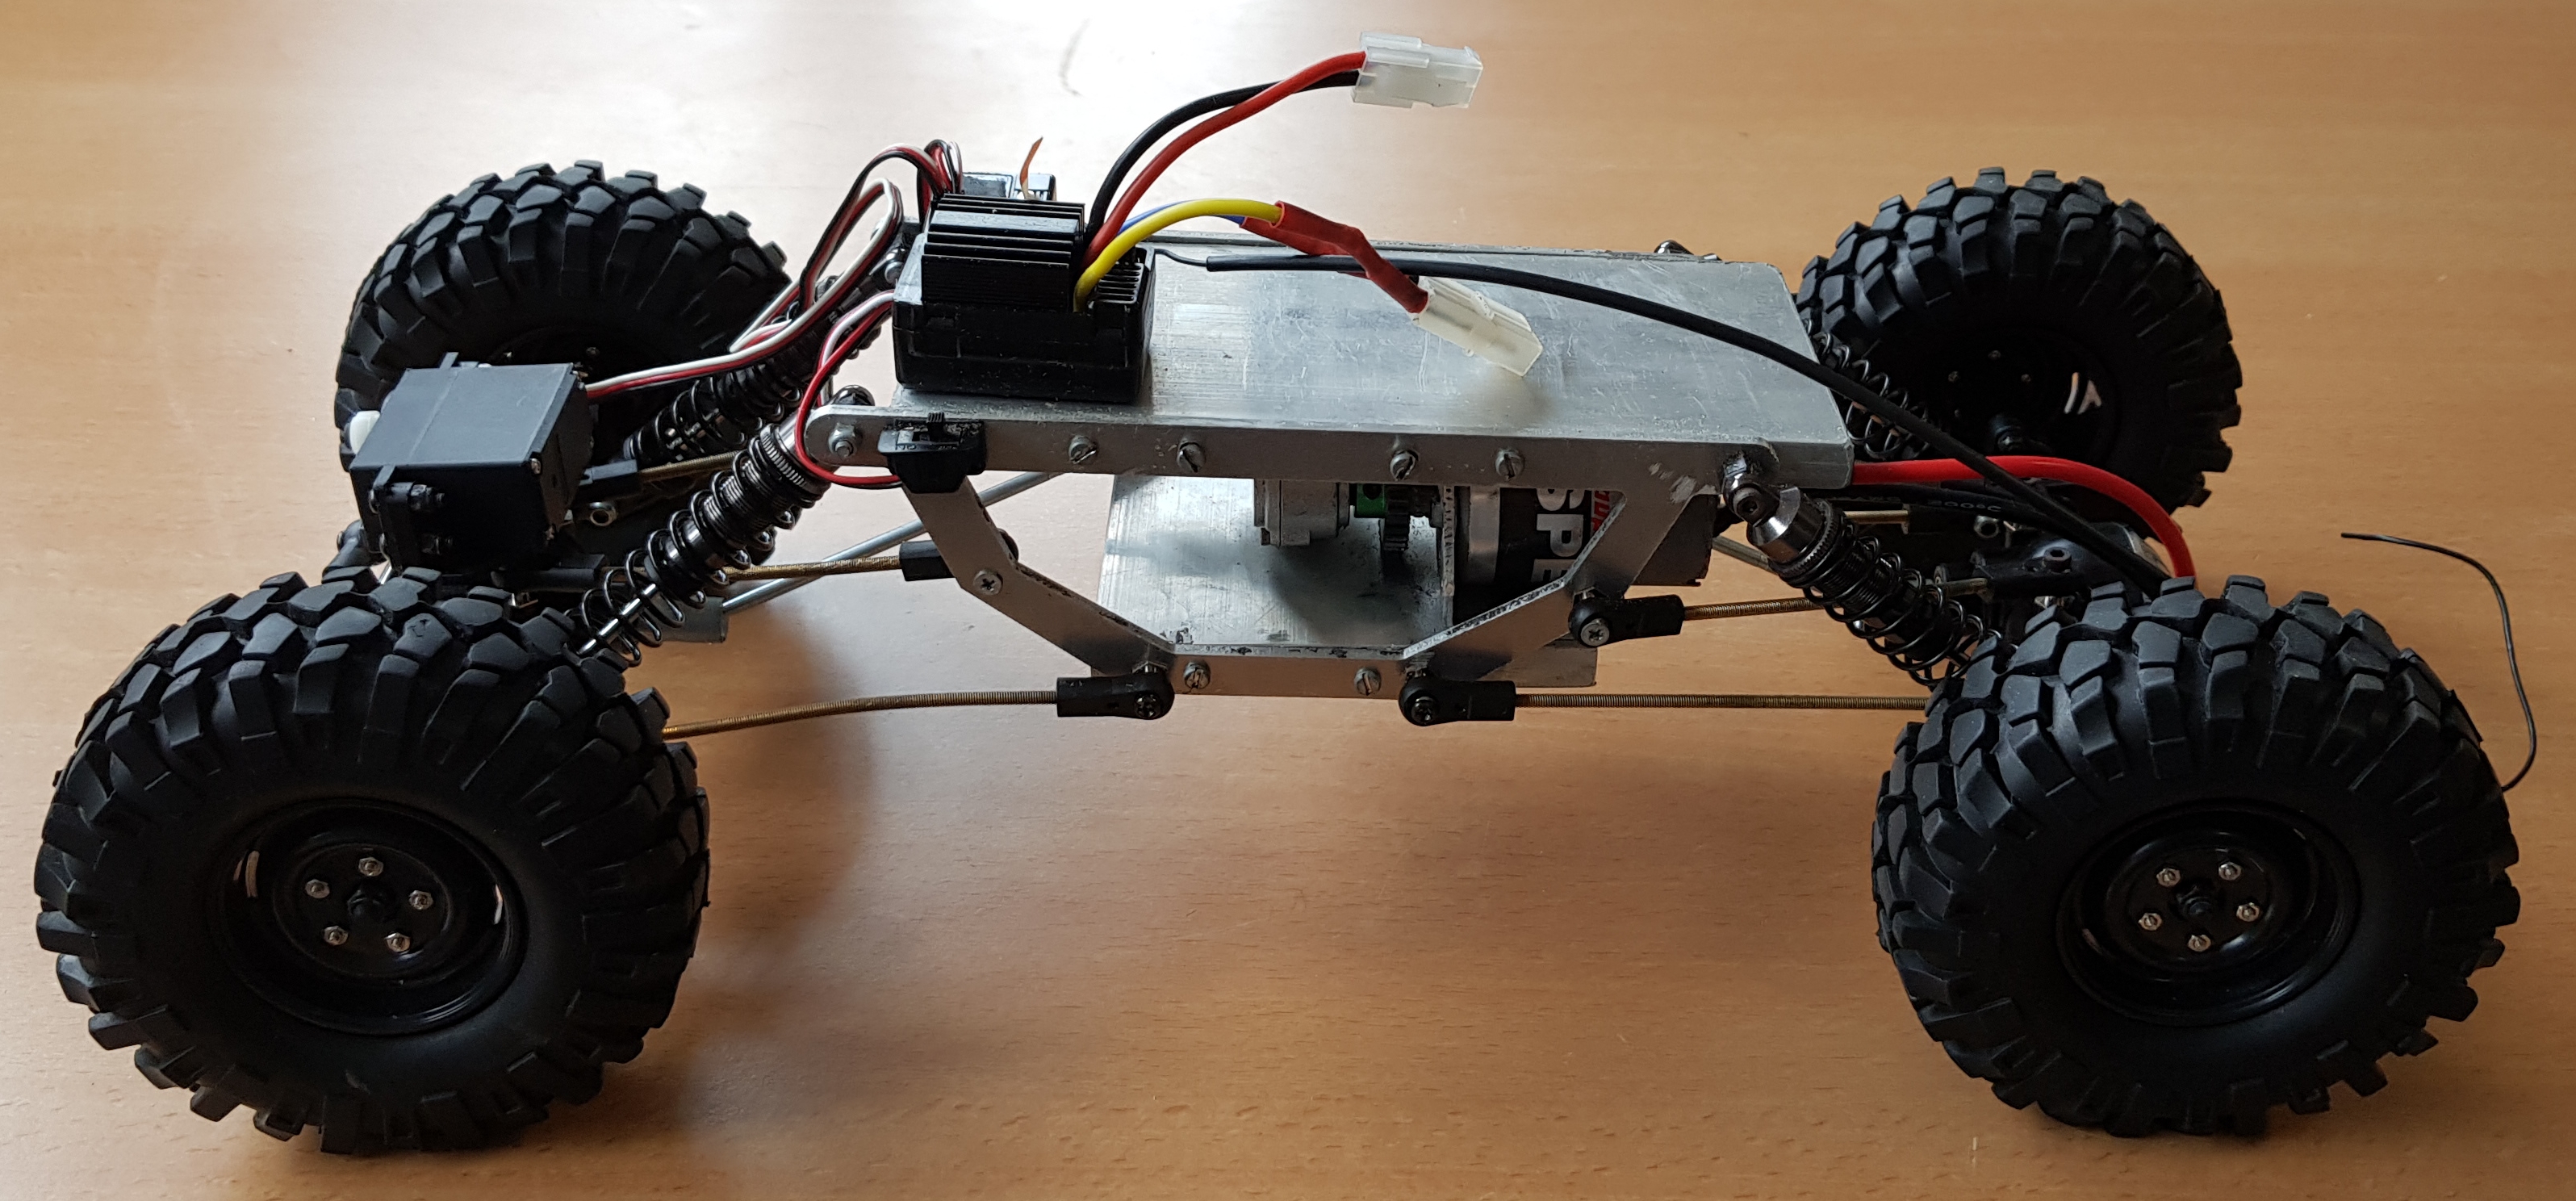
Avant tout, ne connaissant que très peu de choses au sujet des véhicules radiocommandés, nous avons dû nous documenter en conséquence. Après plusieurs propositions au sein du groupe, nous avons choisi de concevoir un crawler composé d’un châssis avec les éléments mécaniques (moteur et boîte de transfert) fixés sur une plaque inférieure et les éléments électroniques (batterie, variateur de vitesse et récepteur) fixés sur une plaque supérieure. Ensuite, des arbres de transmissions partant du centre du véhicule sont reliés aux ponts avant et arrière afin d’entraîner les roues en rotation. Cela correspond donc à l’architecture d’un MOB (Motor On Board) comme cela:
Architecture d’un MOB
Extrait de : http://rcshafty.fr/category/generalite-sur-un-crawler/
Ensuite le déroulement de notre projet a suivi trois étapes clés:
Dans un premier temps, la conception et le dimensionnement des pièces sur SolidWorks.
C’est l’étape la plus longue, puisqu’il faut trouver les bonnes coupes et dimensions pour que tous les composants puissent s’assembler correctement. Par chance, lors de nos recherches, nous avons trouvé un RC Crawler modélisé sous SolidWorks, ce qui nous a permis de reprendre certaines pièces et de s’aider des autres pour concevoir les notres.
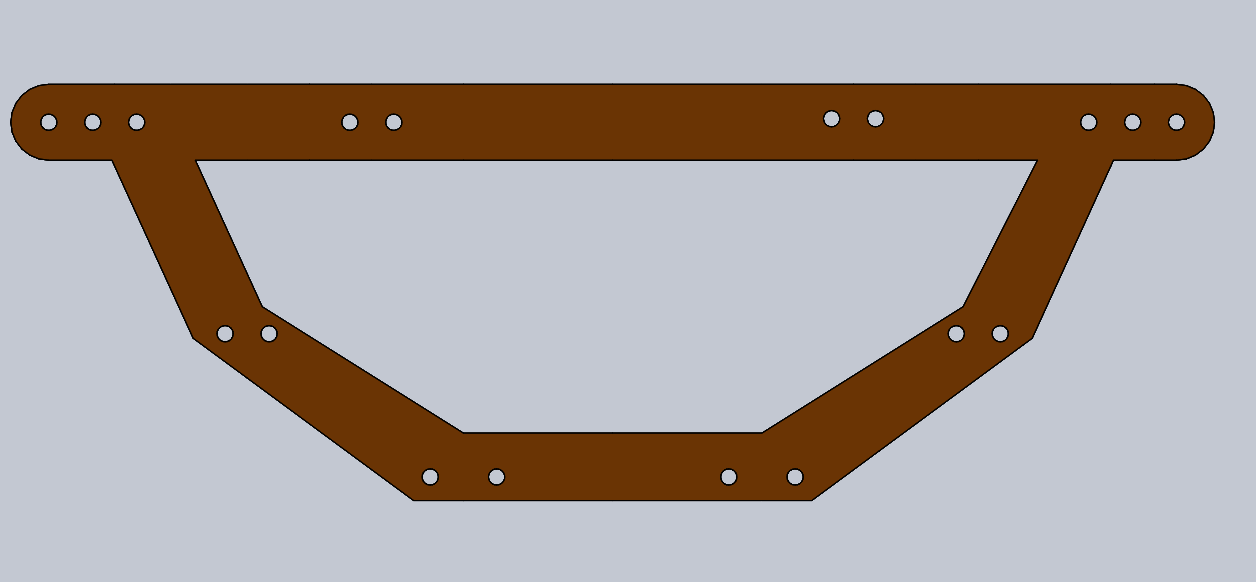
En outre, la pièce la plus importante était donc le châssis, puisque l’objectif était de l’usiner sur les machines disponible au FabLab.
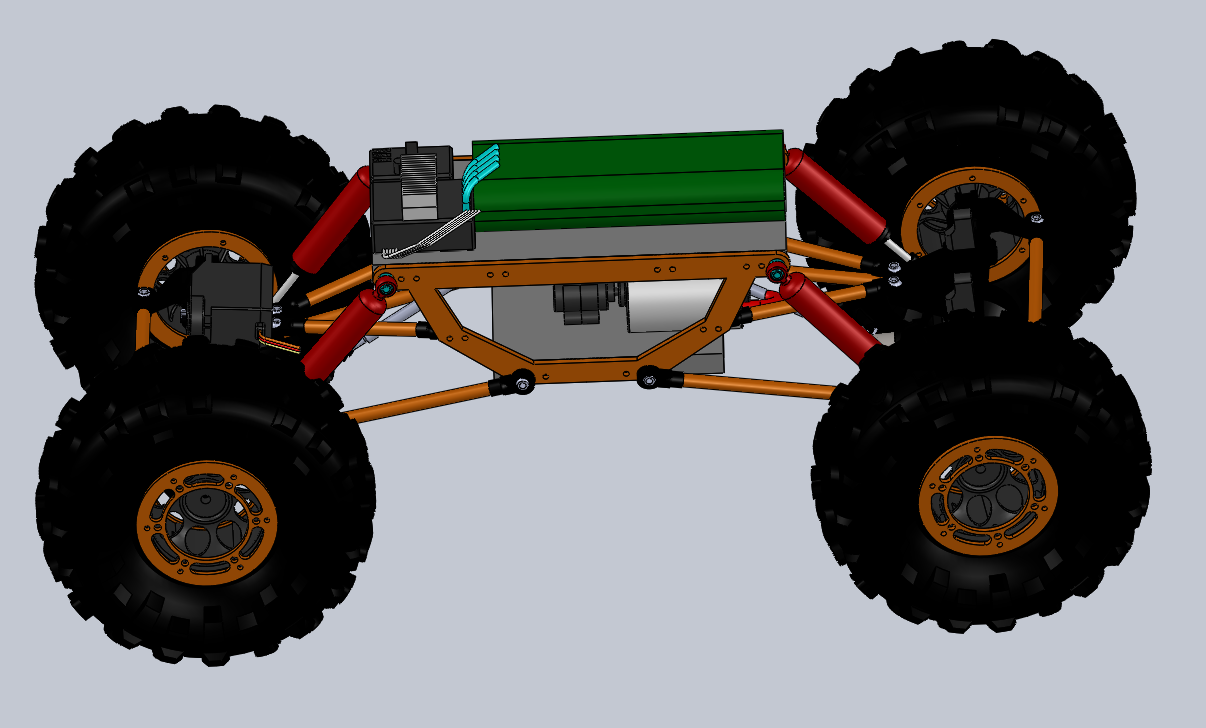
Une fois que toutes les pièces ont été réalisées puis assemblées, nous avons obtenu ce résultat final:
Nous sommes ensuite passés dans un phase de commande des pièces que ne nous pouvions ni fabriquer à l’ISTIA, ni récupérer sur d’anciens projets.
En effet, de nombreuses pièces telles que la boîte de transfert, les arbres de transmissions, le variateur de vitesse, etc … n’étaient pas disponible. Cependant, nous avons pû récupéré un servomoteur (qui gère la direction à l’avant du véhicule) ainsi qu’un moteur et une batterie auprès des enseignants.
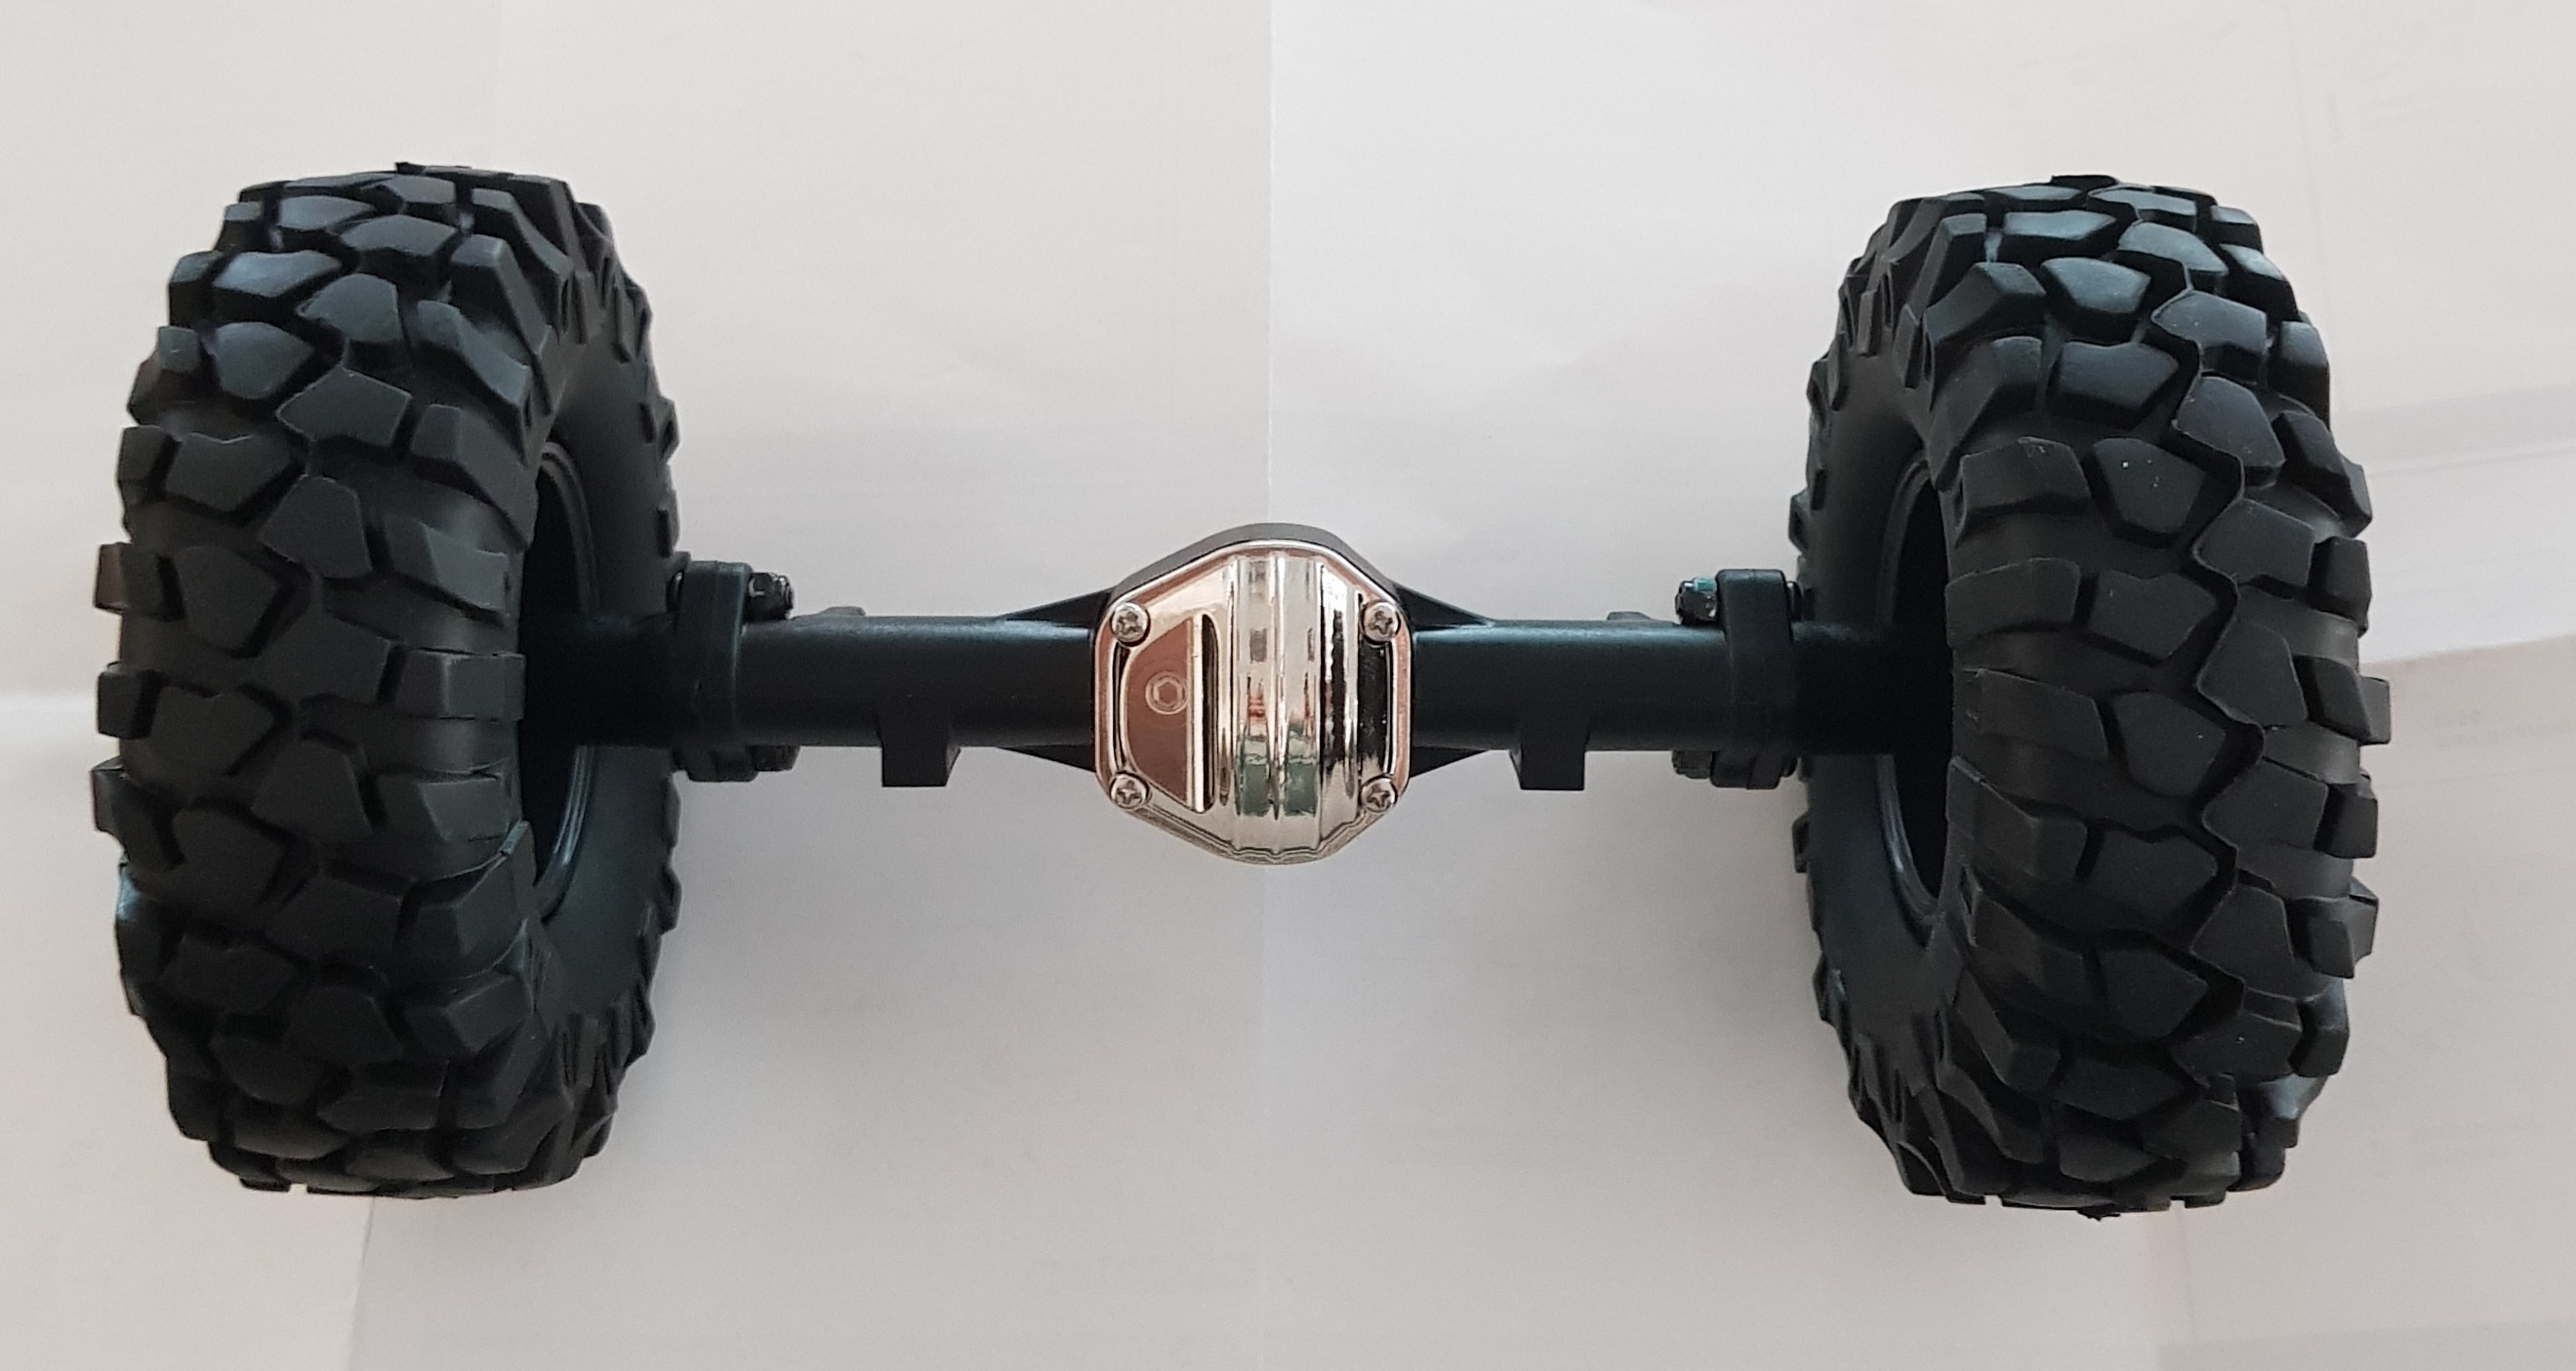
Au fur et à mesure de la réception des commandes, nous avons assemblé notre Crawler.
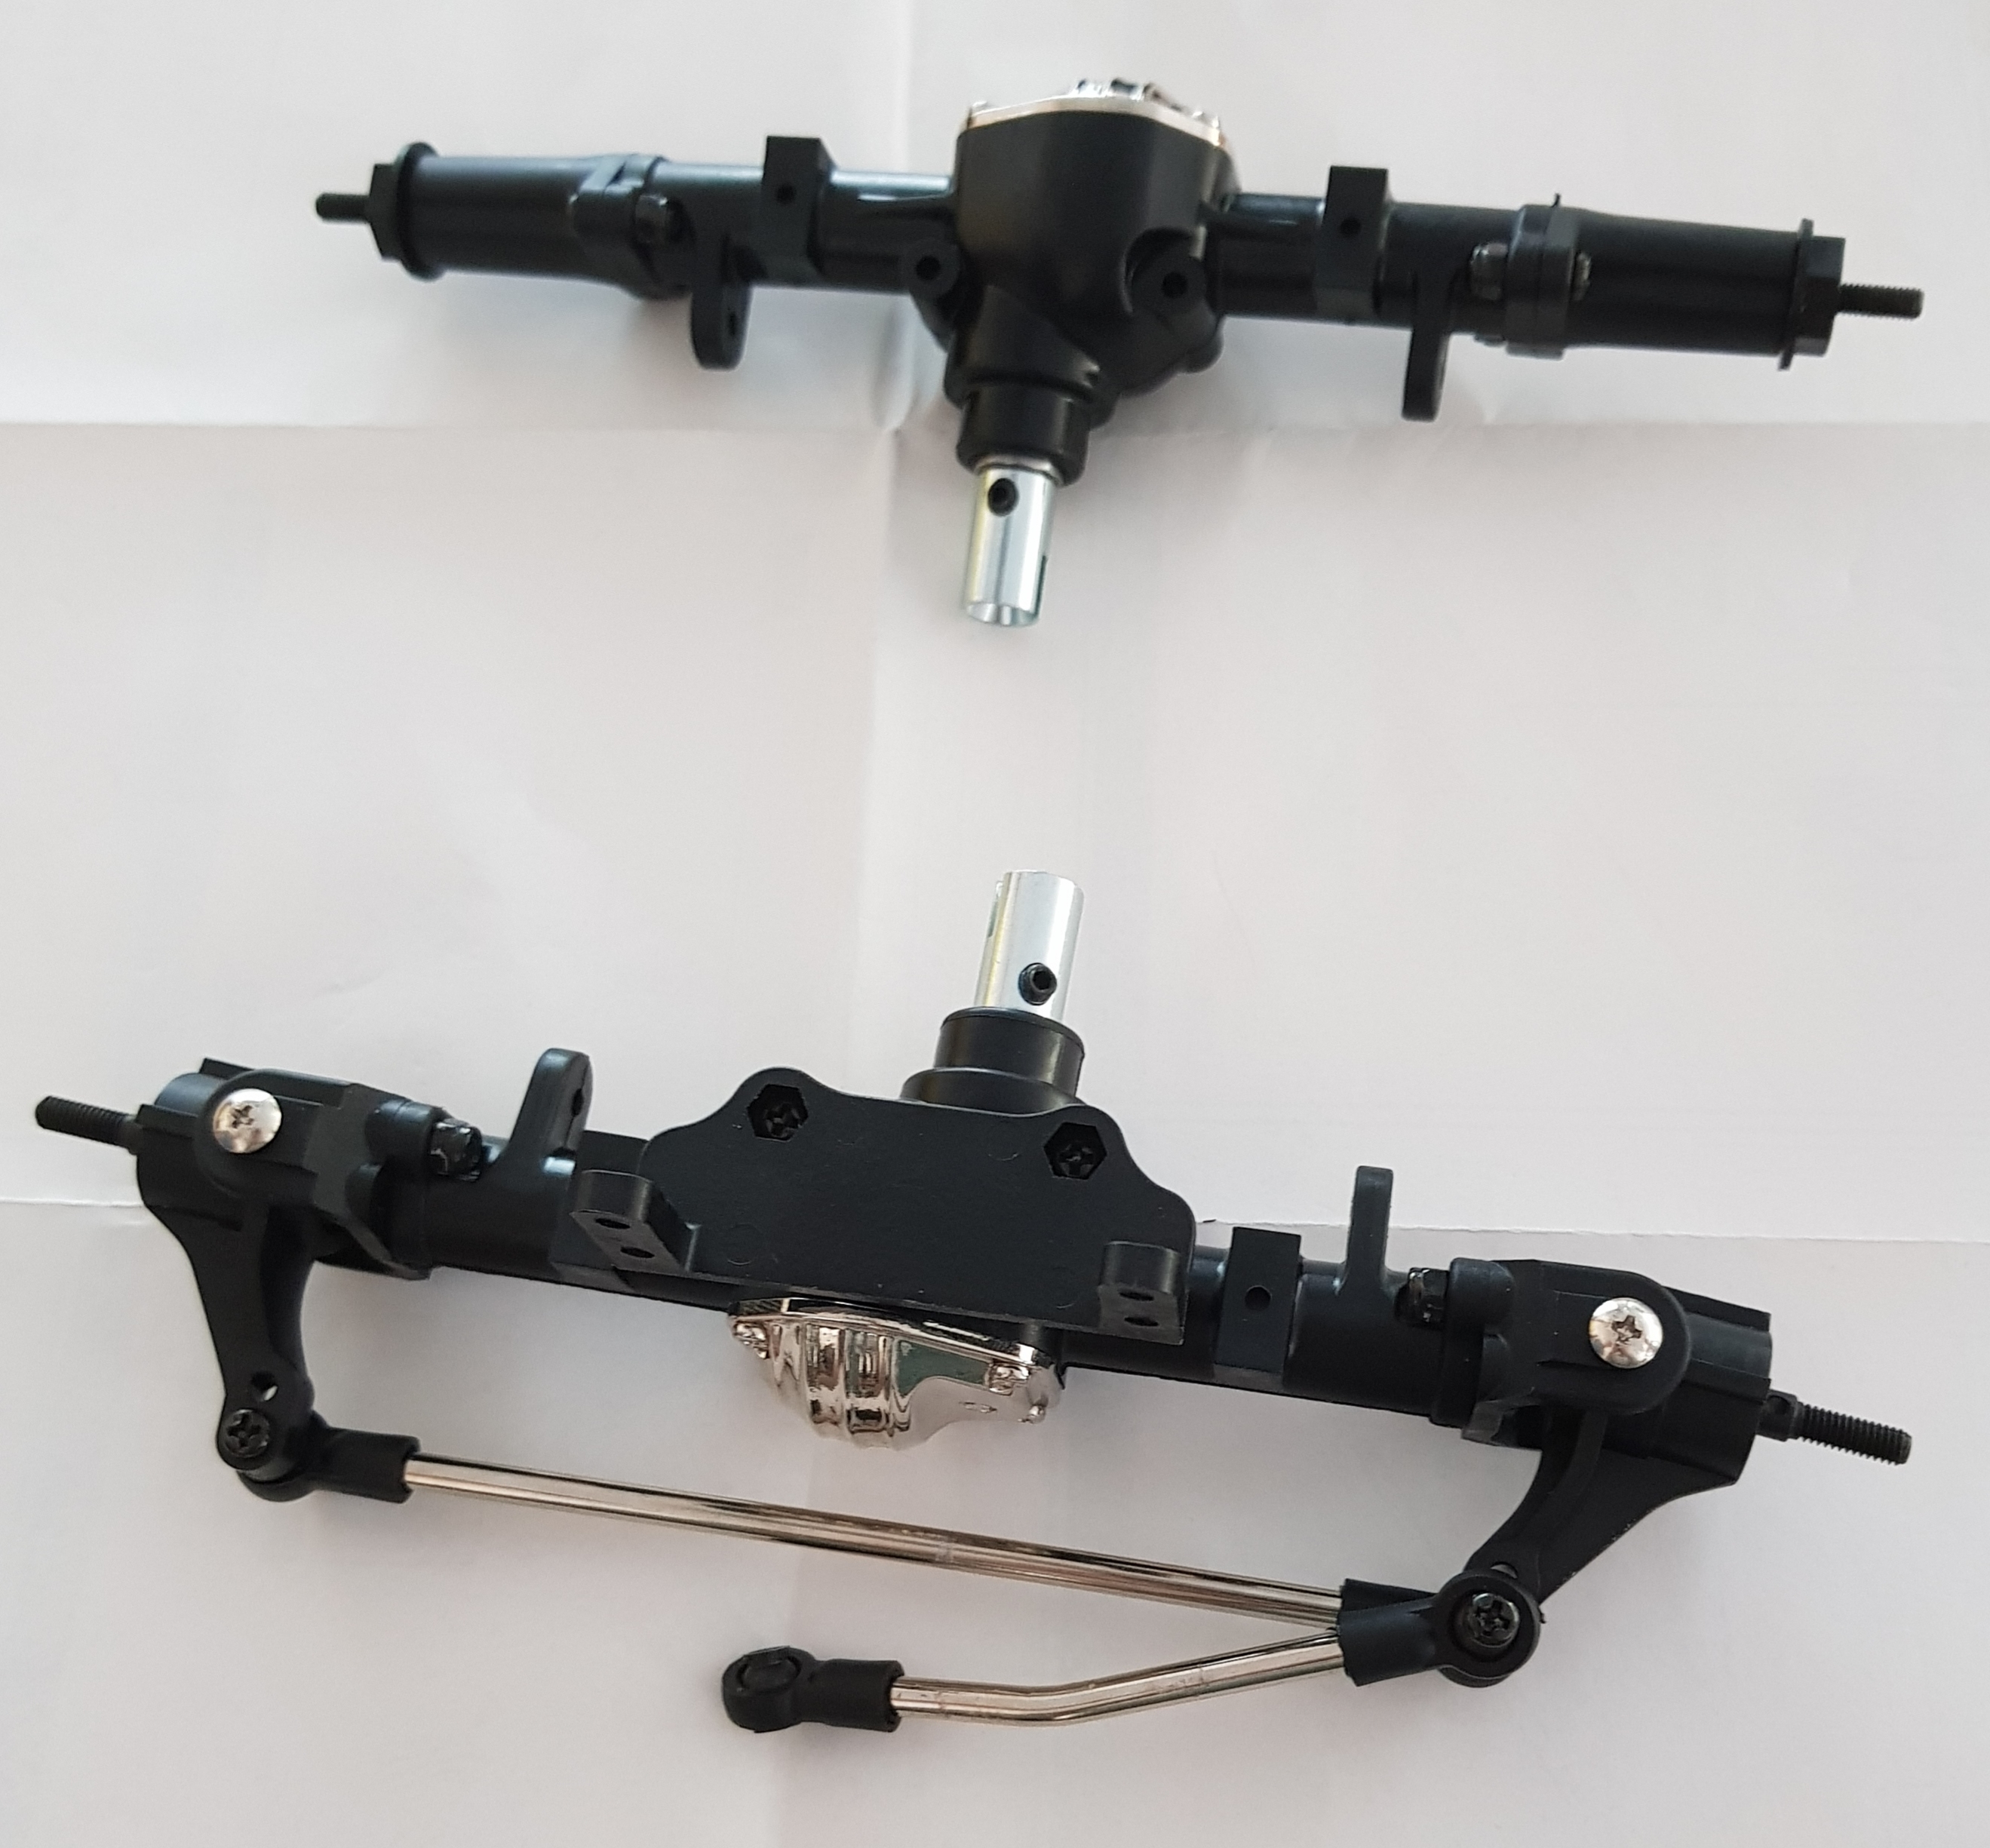
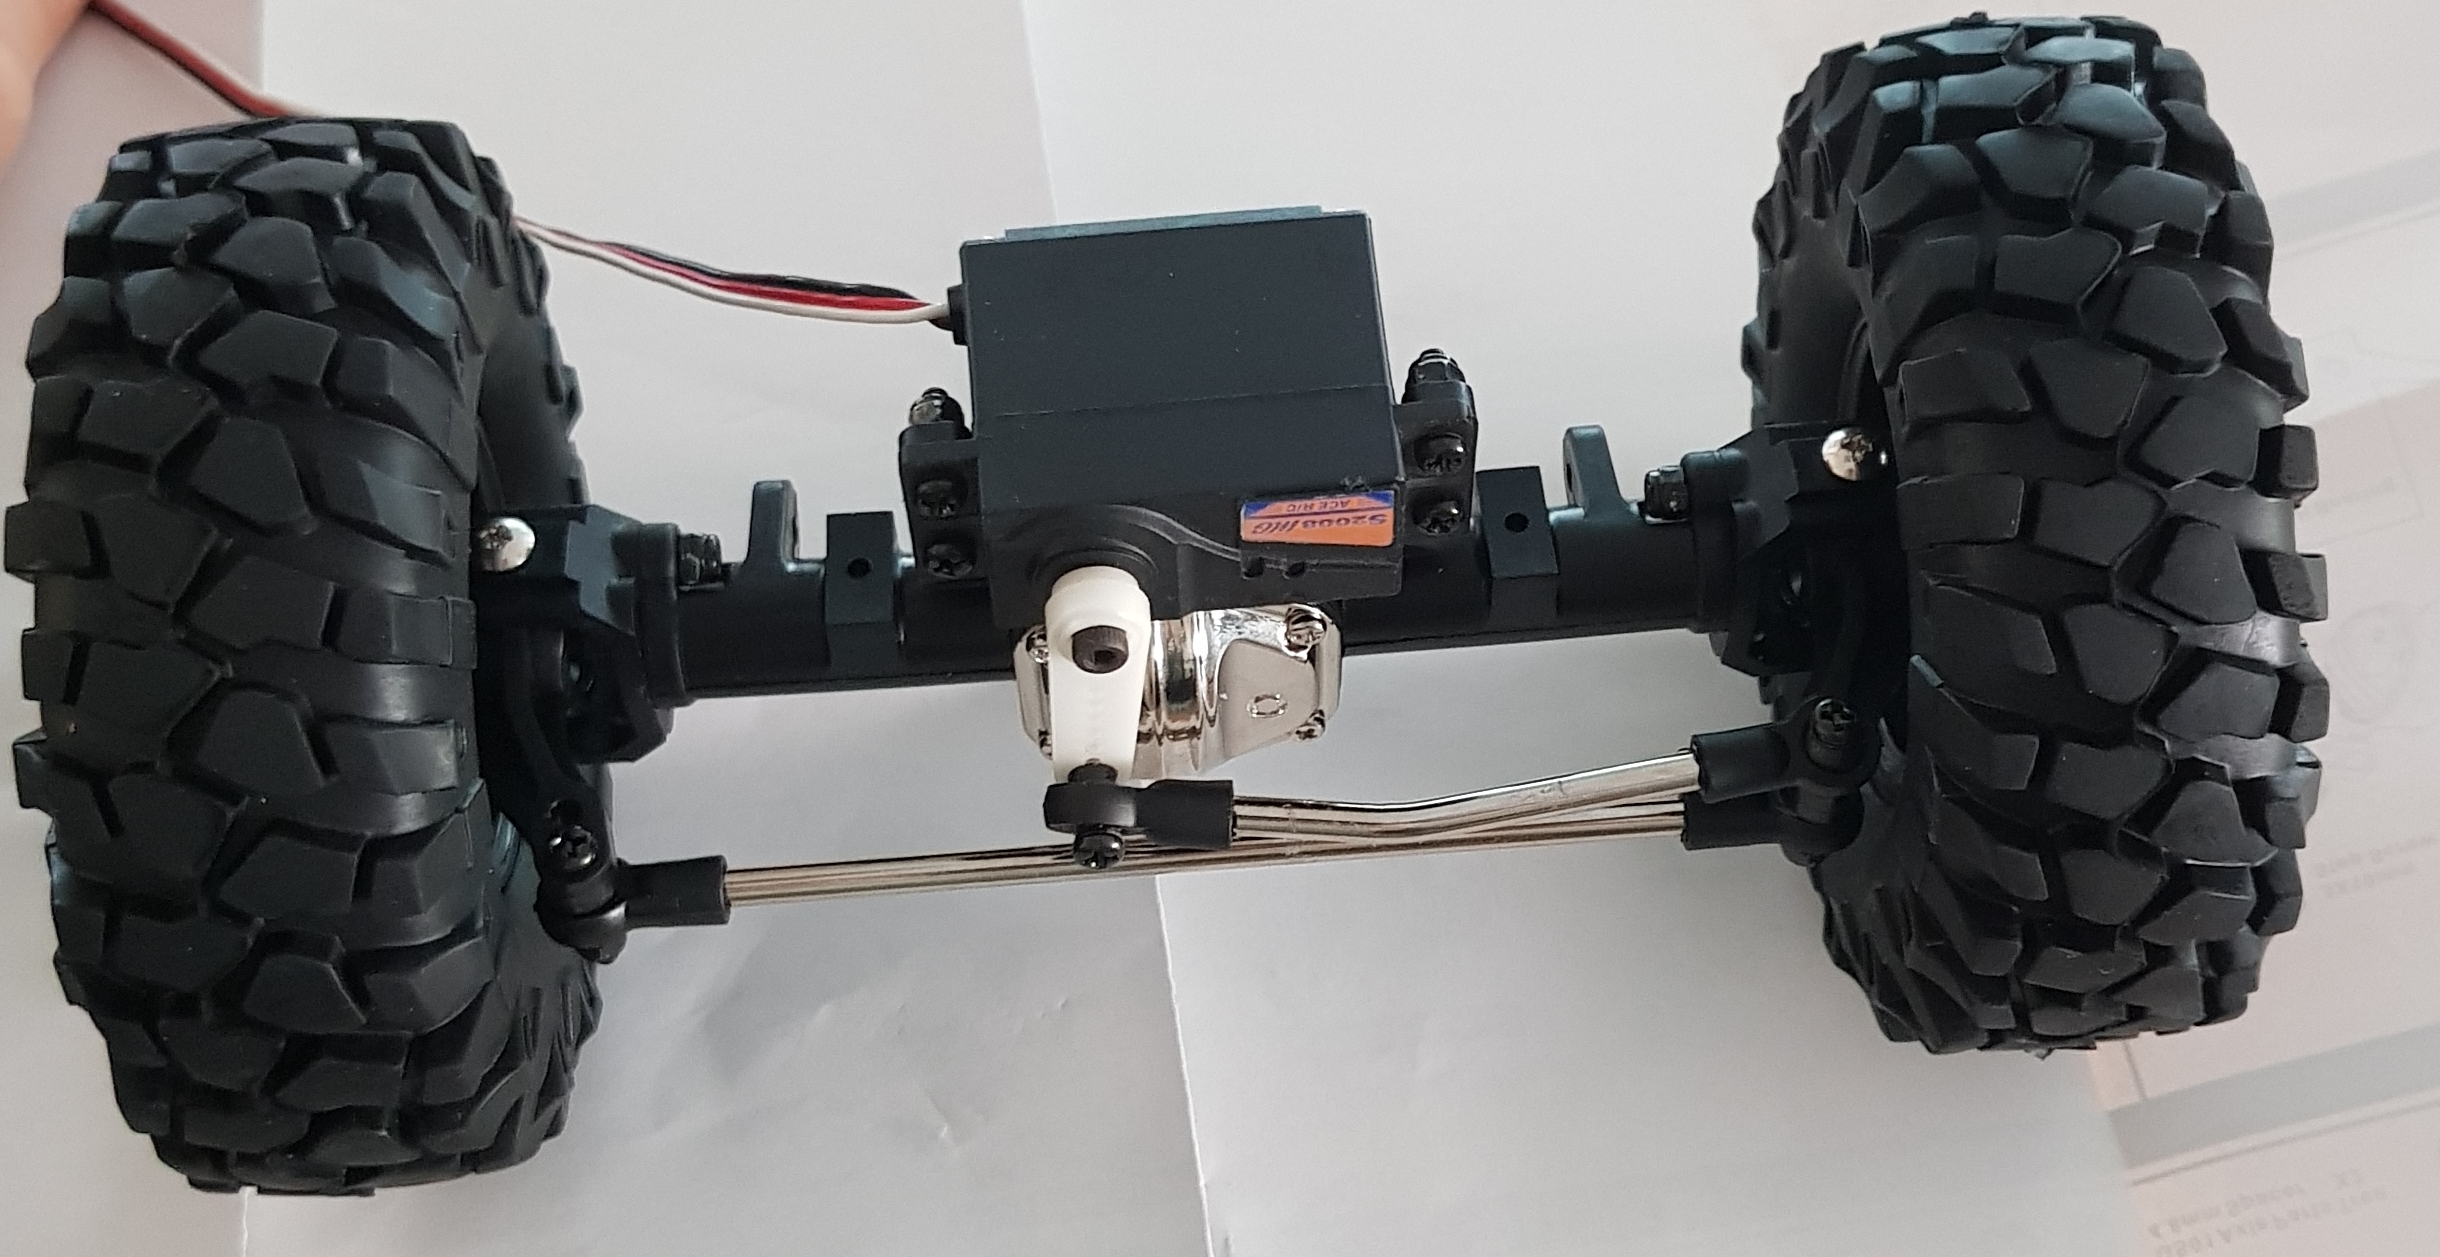
Pont avant et arrière
Pont arrière + roues
Pont avant + servomoteur + roues
Enfin dernière étape, nous avons fabriqué les dernières pièces et réalisé l’assemblage.
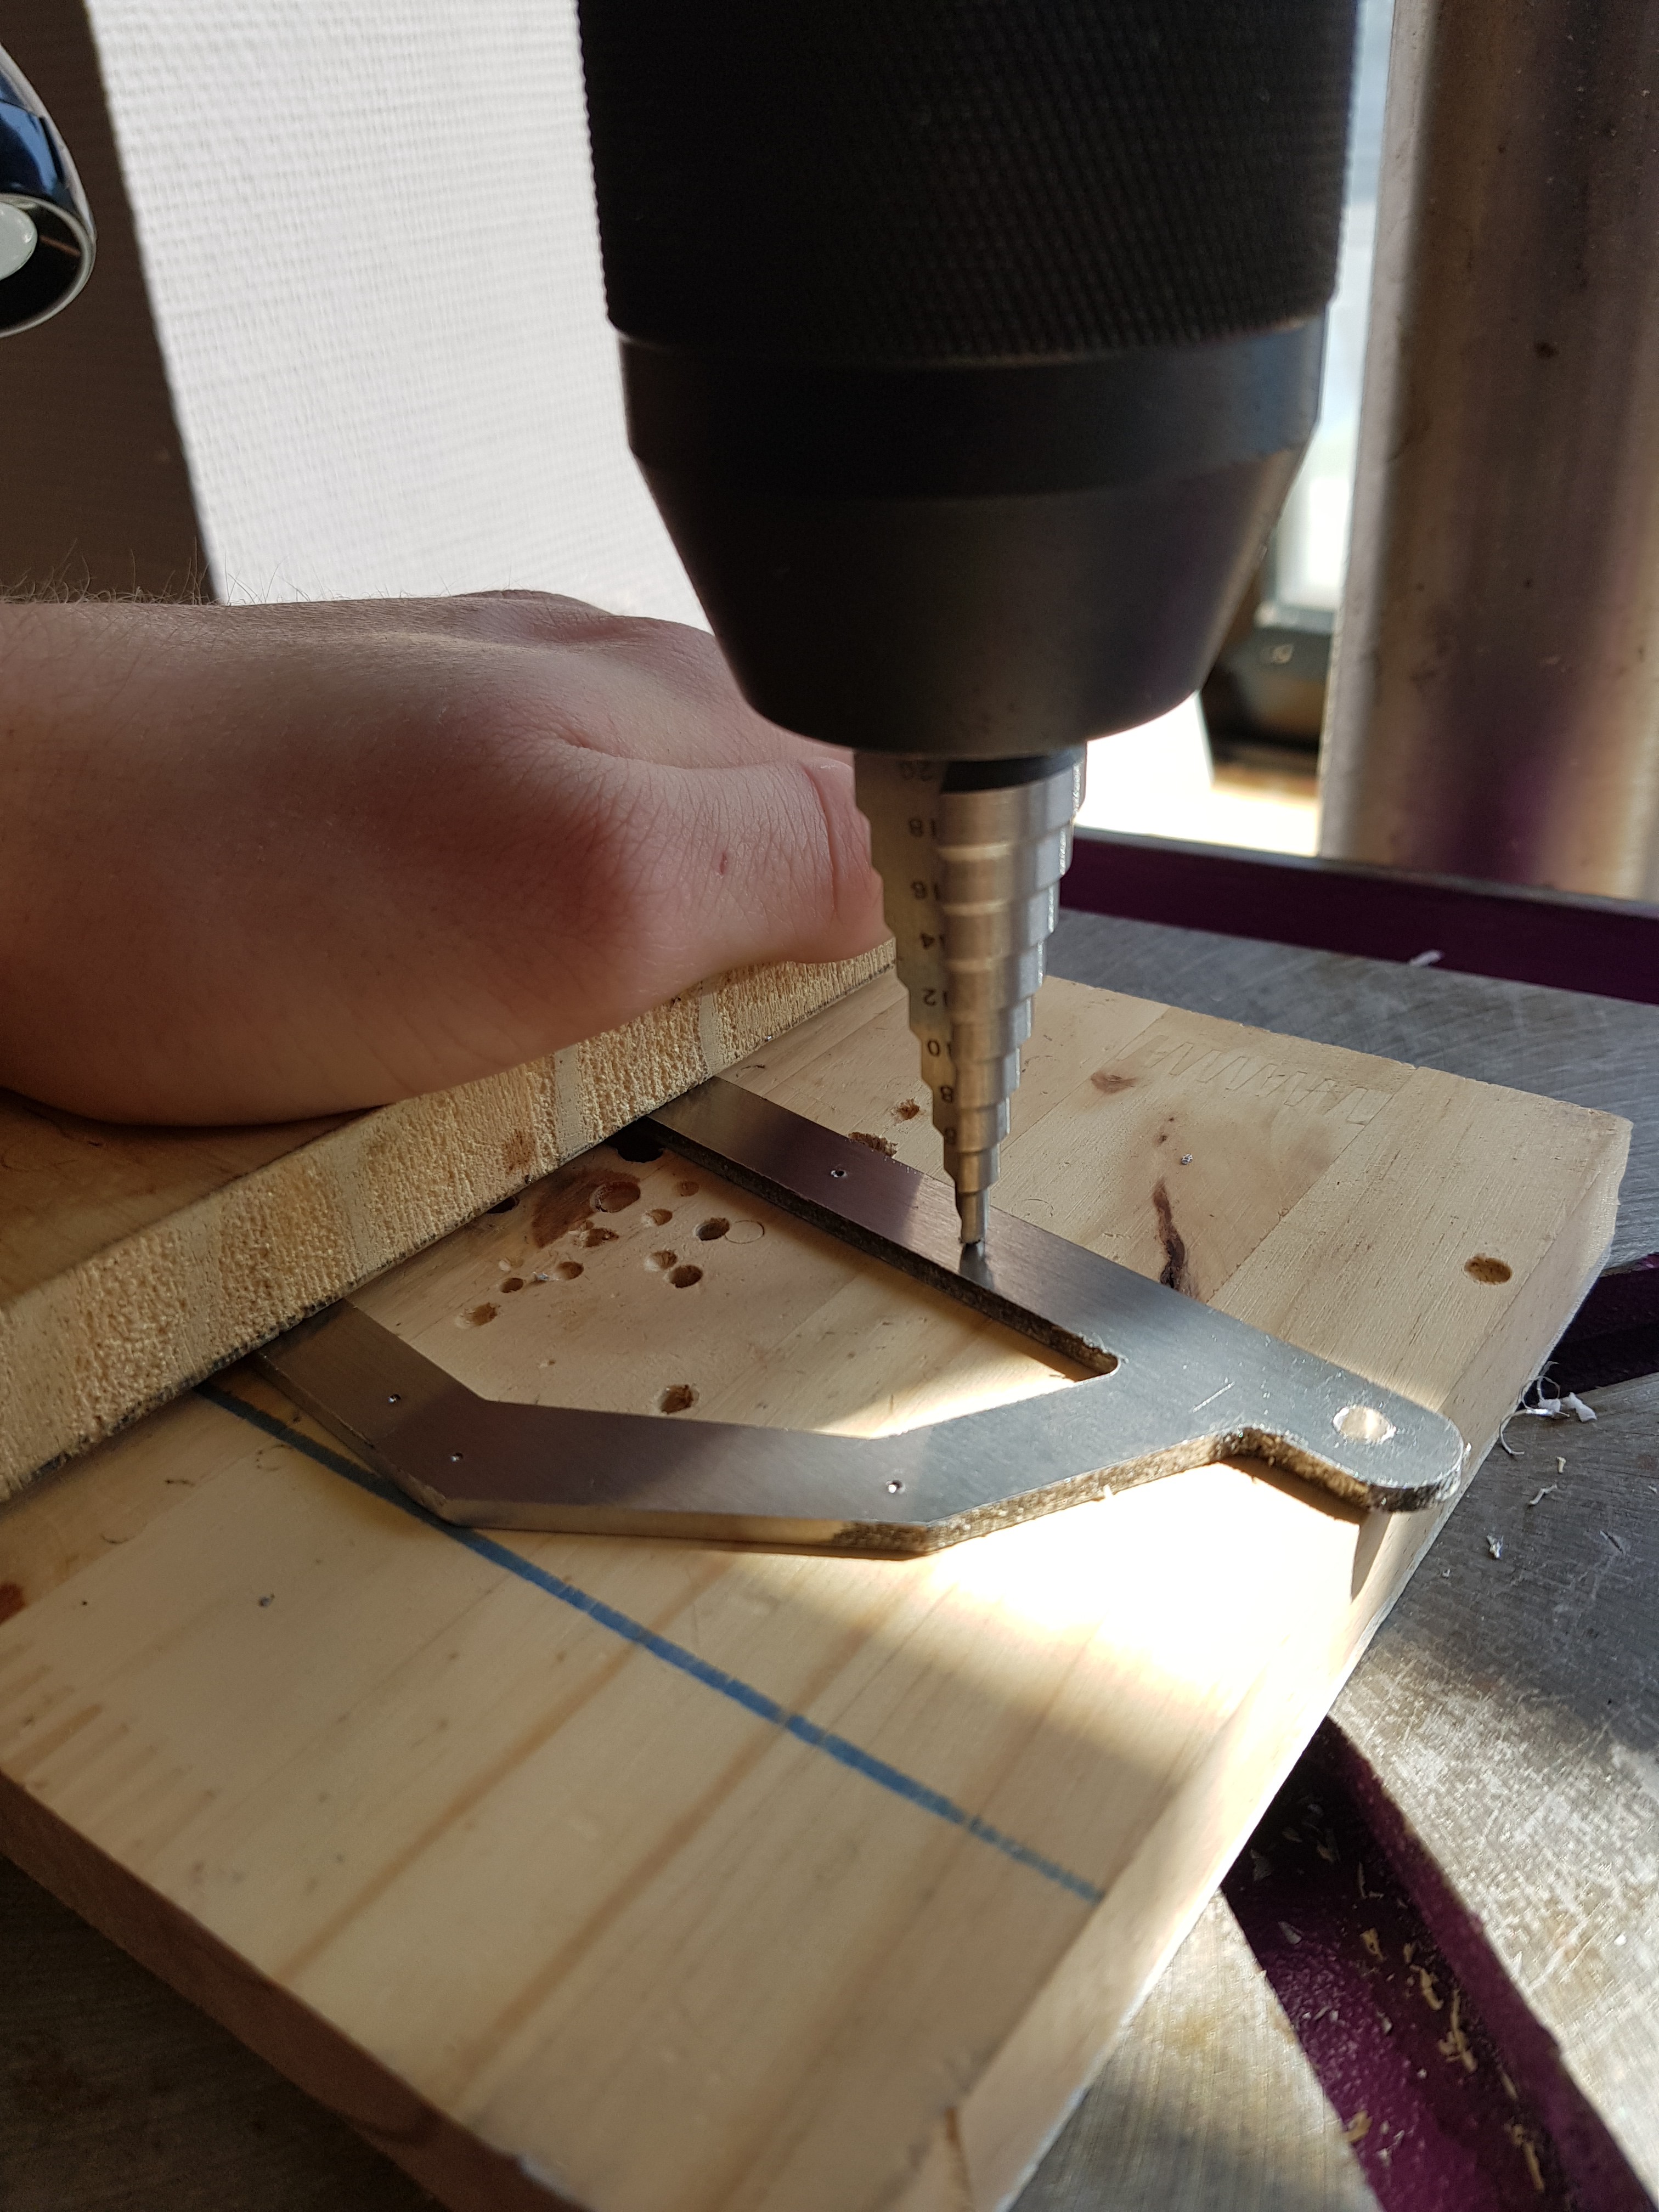
Cette étape nous a permis d’utiliser la fraiseuse numérique ainsi que la perceuse à colonne. Nous avons aussi appris de nouvelles techniques que nous n’avions jamais utilisé comme le taraudage.
Perçage du châssis
Pour finir cette présentation du projet RC Crawler, voici une photo de notre prototype assemblé (Sans la batterie)
Nous tenons à remercier notre professeur référent M. VERRON pour nous avoir accompagné tout au long du projet, ainsi que M. MERCIER et M. BOULJROUFI pour leur aide précieuse.
Notre projet a eu pour but de créer un système capable de récupérer le niveau d’eau d’un ruisseau et de l’afficher sur un site internet. Cette idée a été proposée afin de permettre aux jeunes écoliers de l’école publique du Brionneau, à la Meignanne, d’étudier le cycle de l’eau via un cas concret.
Pour le réaliser, nous avons distingué cinq grandes parties:
Le positionnement du système
La prise des données
L’envoi des données
La réception des données
L’affichage des données
Intéressons nous à présent à leur contenu.
Le positionnement du système
Après maintes recherches et après avoir trouvé les plus et les moins des différentes solutions possibles, nous nous sommes enfin arrêtés sur une :
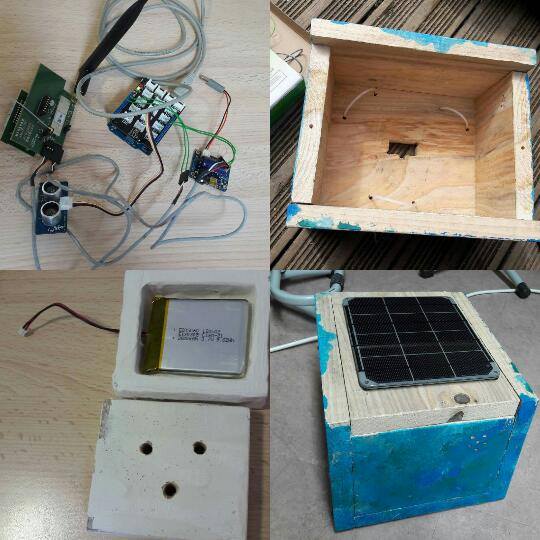
Le capteur est situé au milieu du ruisseau. Dans la boite en bois, on retrouve tout les éléments indispensable au bon fonctionnement du capteur :
Boîte contenant le sonar, l’arduino, la batterie et l’antenne Sigfox
La boite est maintenue en hauteur grâce à des pilotis.
La prise des données
Pour la prise des données, nous avons opté pour un sonar. Cette solution permet de faciliter l’installation et d’obtenir une précision plus que raisonnable (1cm/2m).
L’envoi des données
Le choix s’est porté sur la technologie Sigfox. Il s’agit d’une entreprise qui utilise un réseau de haute fréquence permettant l’envoi d’un nombre de données restreint sur une très grande portée, ce qui nous convient car nous avons besoin de mesurer seulement 6 hauteurs d’eau par jour (1 toutes les 4 heures). Ces hauteurs sont ensuite hébergées sur le site de Sigfox et nous n’avons plus qu’à les récupérer.
La réception des données
Pour récupérer ces données cela se gâte un peu plus… L’idée a été de créer un programme afin d’acheminer les différentes valeurs prises dans la journée jusqu’à une base de données que nous avons créée. Sans trop rentrer dans les détails, voici comment se décompose le programme : On se connecte à sigfox, on récupère nos données (la hauteur, la date et l’heure, et tout un tas d’autres données générées par sigfox), on les filtre afin de n’avoir que celles qui nous intéressent et on les envoie sur notre base de données.
L’affichage des données
Nous nous sommes ensuite penché sur la question de comment afficher les hauteurs récupérées. Pour cela on a créé un site internet le plus ludique possible (n’oublions pas que nous travaillons pour des enfants ! ). Celui-ci propose :
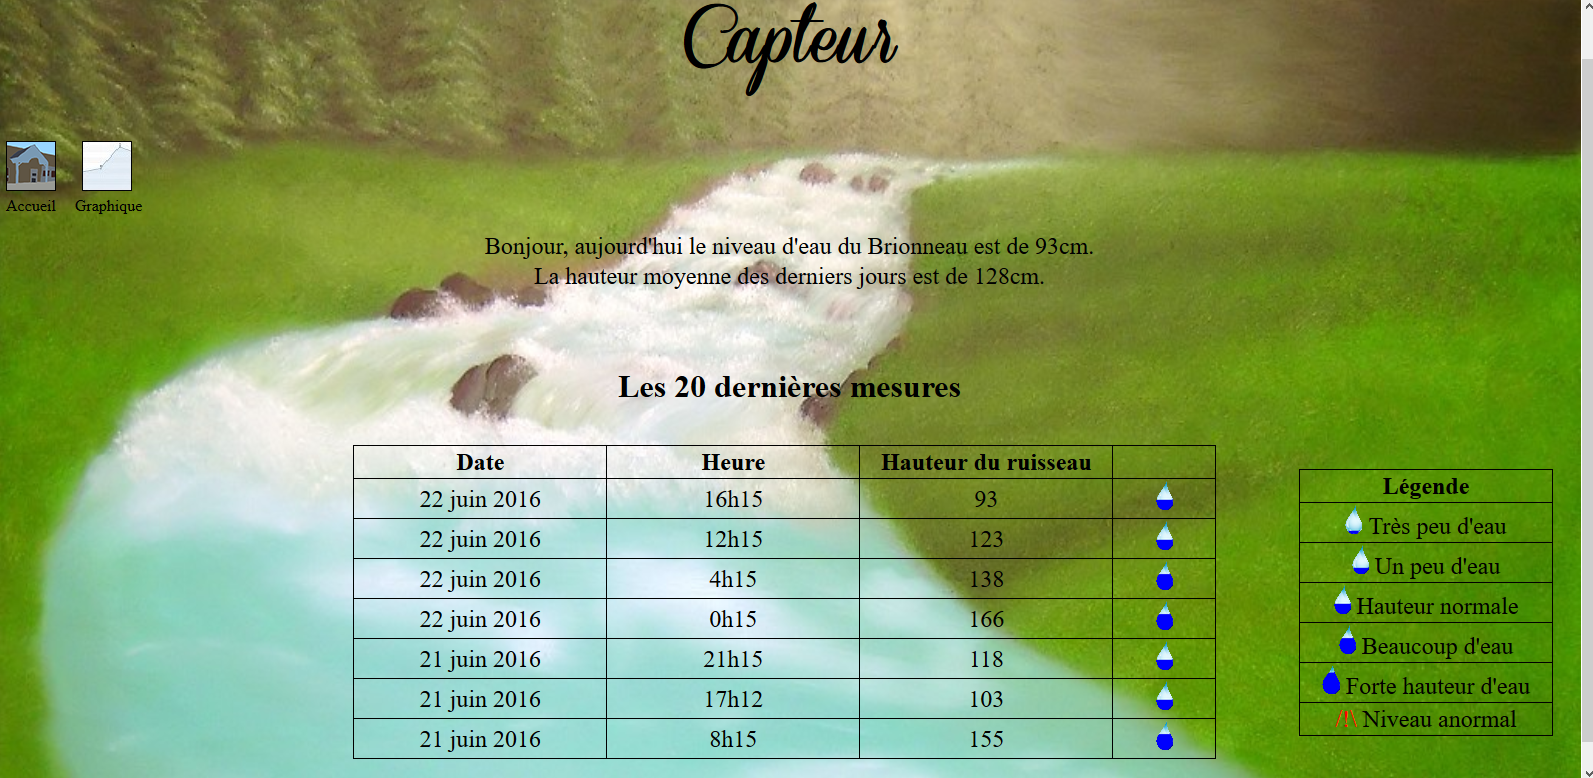
une page d’accueil avec les 20 dernières valeurs prises ainsi que la hauteur moyenne qui en résulte;
une seconde page avec un graphique ou l’on peut suivre l’évolution du niveau d’eau du ruisseau journalière/ hebdomadaire / mensuel / annuel ou encore d’une date à une autre (cela dans le but de laisser un maximum de flexibilité). Ils auront également la possibilité de récupérer une image des graphiques qu’ils peuvent observer;
et enfin une dernière afin de nous présenter.
Page d’accueil de notre site internet
Pour terminer nous avons décidé de faire participer les enfants dans notre projet (car c’est un peu le leur aussi!). Ils ont ainsi pu décorer la boîte comportant notre système, et faire une pancarte explicative indiquant le pourquoi du comment d’une telle installation.
Ce projet nous a permis d’acquérir des connaissances en matière de programmation mais également en terme de présentation orale. En effet nous avons du simplifier des termes technologiques pour les rendre accessibles à des enfants de 7 à 10 ans.
Ces derniers et nous mêmes sommes fiers du résultat et espérons qu’il sera utilisé pour de nombreuses années!
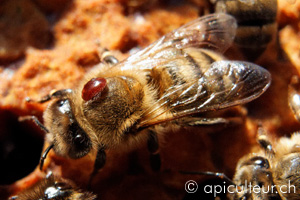
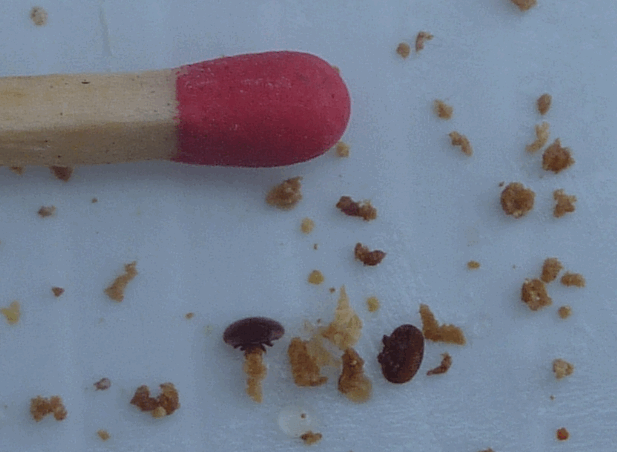
Pour conclure ces deux années du cycle préparatoire, nous avons eu pour objectif de s’impliquer dans un projet de conception. Nous sommes trois étudiants à avoir fait le choix de travailler sur la survie des abeilles. Le varroa est un parasite qui touche de plus en plus les abeilles en s’accrochant aux abeilles et qui contaminent les ruches en pénétrant dans les alvéoles, pour cela les apiculteurs utilisent des insecticides pour éliminer ces parasites, malheureusement ces parasites évoluent et réussissent à contrer ces insecticides. Des laboratoires sont donc en constante recherche de remède contre les varroas tout en préservant la santé des abeilles.
Varroa accroché à une abeille Varroas (en marron foncé)
Sources des images : – http://www.apiculteur.ch/les-abeilles/varroa-destructor.html
– http://abeillesduberry.com/?p=99
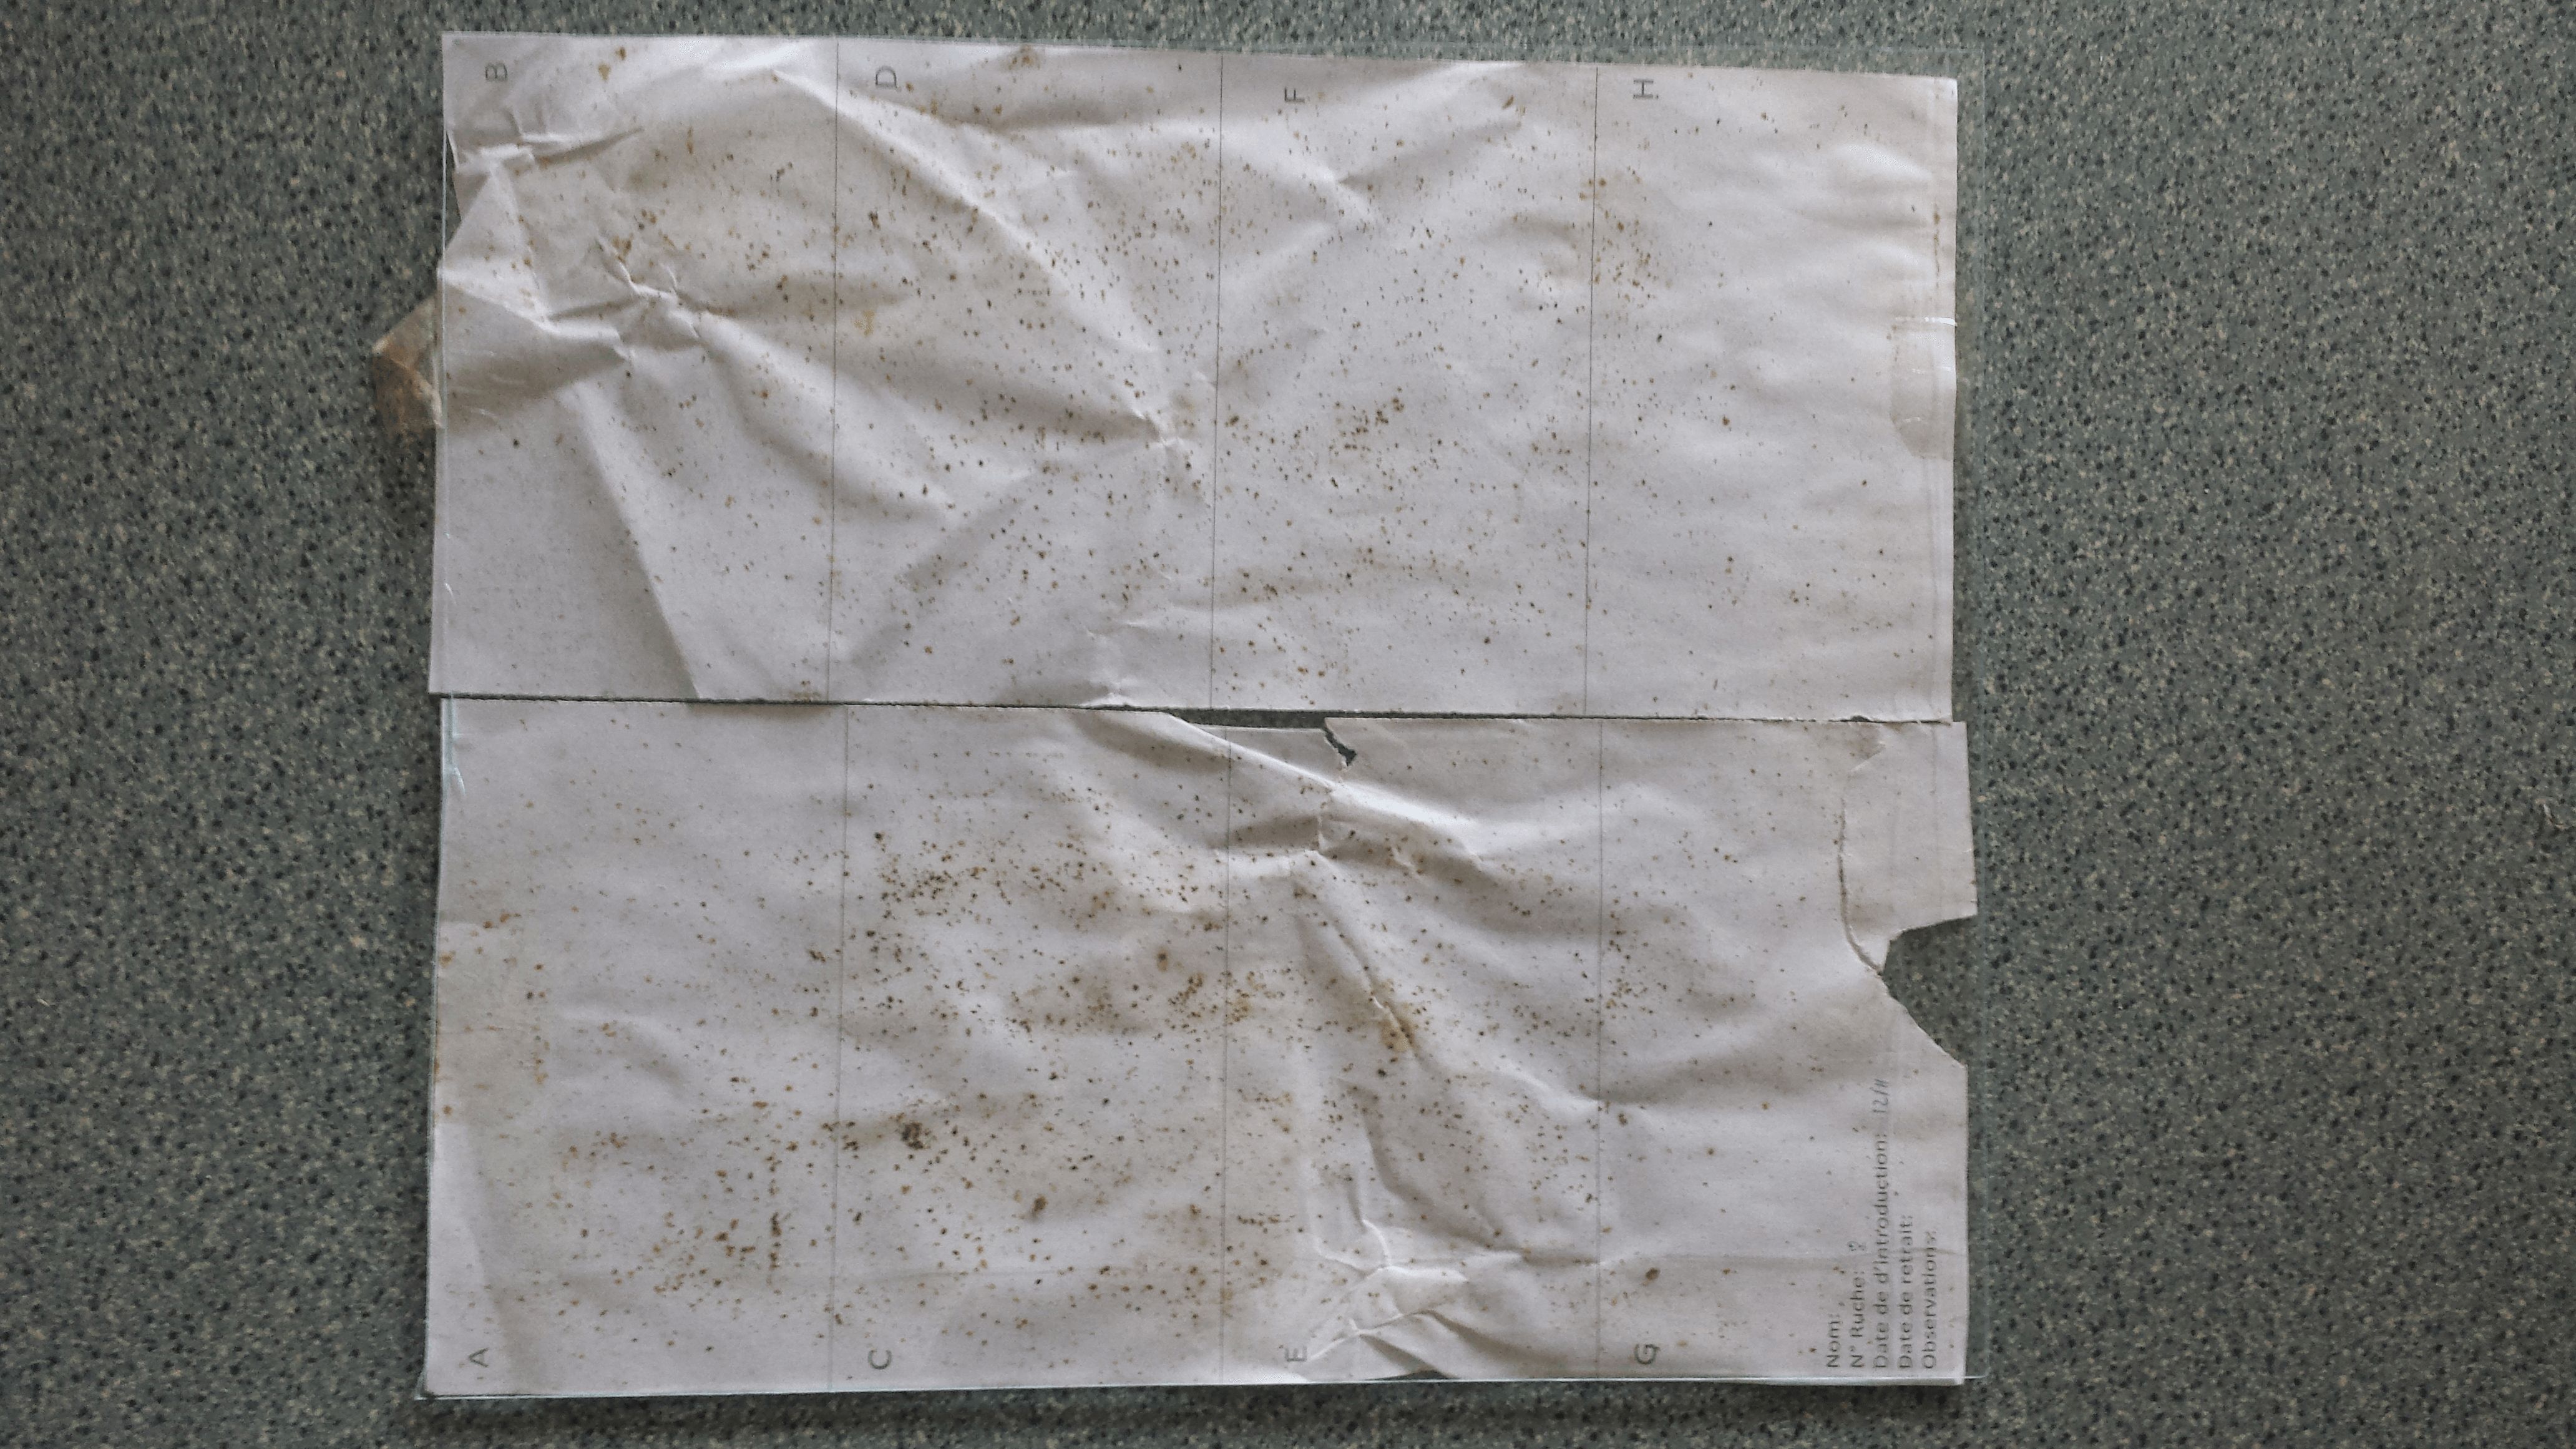
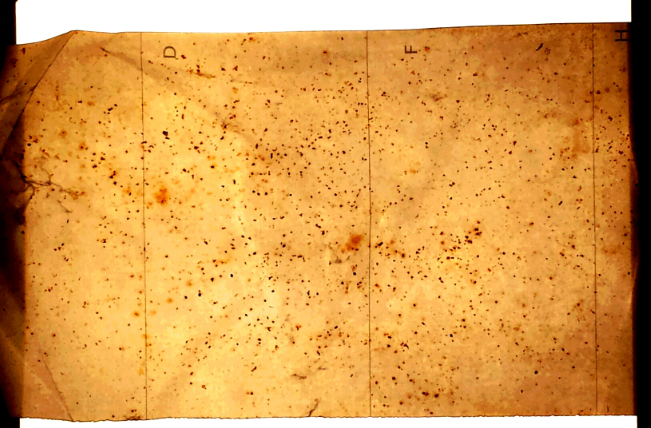
Pour savoir si les varroas sont résistants ou non, ou pour savoir à quelle période ils sont le plus présent dans les ruches, les apiculteurs ont mis en place une feuille de papier collante appelée lange recouvrant tout le sol de la ruche. Quand un varroa est sensible aux insecticides qui sont placés dans les ruches, et bien ils se décrochent de l’abeilles et tombent en bas de la ruche. Ils se retrouvent alors collés sur le lange, ainsi les apiculteurs récupèrent ce lange pour compter les varroas. Cela devient vite compliqué quand ils se retrouvent devant un lange contenant plus de 1000 parasites en plus d’avoir différents dépôt de poussière, de pollen ou encore de corps d’abeilles.
Un des langes mis à notre disposition par un apiculteur partenaire
Notre objectif a donc été d’automatiser le comptage des varroas sur les langes afin de faire gagner du temps aux apiculteurs. Nos différents problématiques étaient de :
1 – Créer un support facilement transportable,
2 – Prendre en photo les langes grâce à une caméra dans des conditions optimales et constantes
3 – Faciliter la vision des varroas sur la photo du lange en jouant avec des filtres,
4 – Créer un algorithme de comptage des varroas sur la photo,
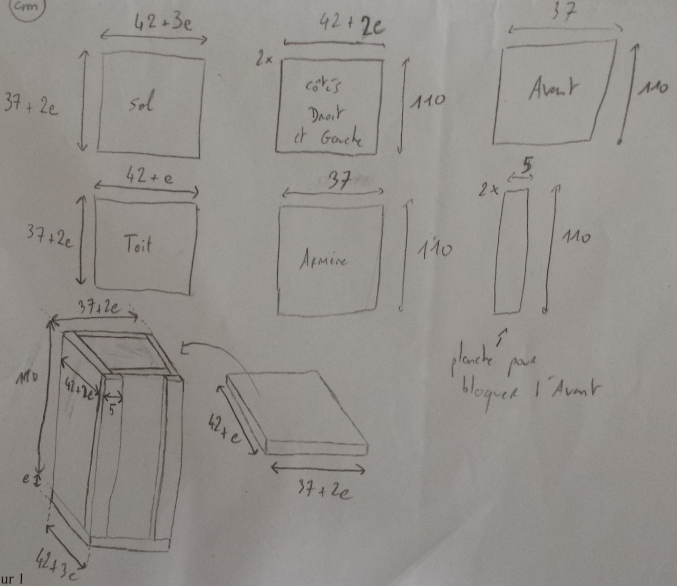
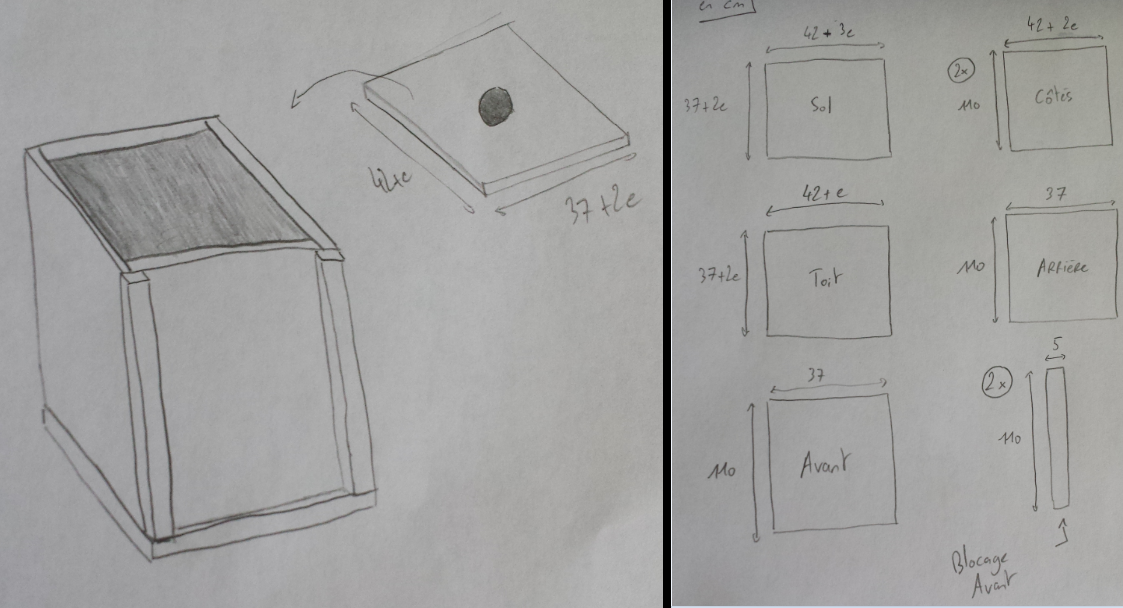
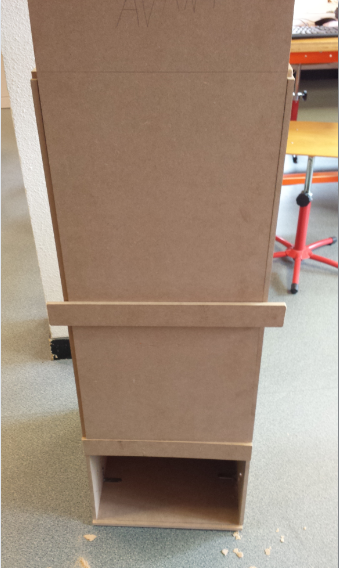
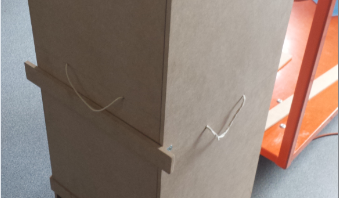
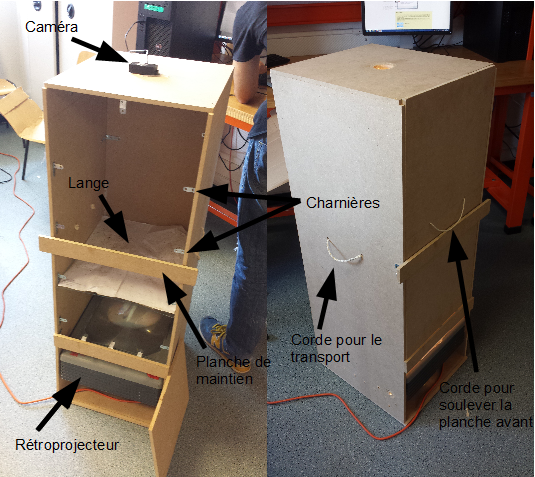
1) Nous avons décidé dans un premier temps de mettre au point un support capable de prendre des photos des langes toujours de la même façon. On voulait avoir la même luminosité tout le temps c’est pourquoi on désirait une boîte fermée où nous contrôlions totalement la lumière et la distance entre le lange et la caméra. Voici quelques schémas avec les dimensions en centimètres de notre support final. Le lange sera placé dans la boîte, au dessus d’une plaque de plexiglass.
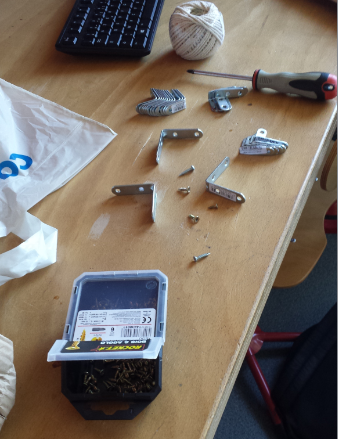
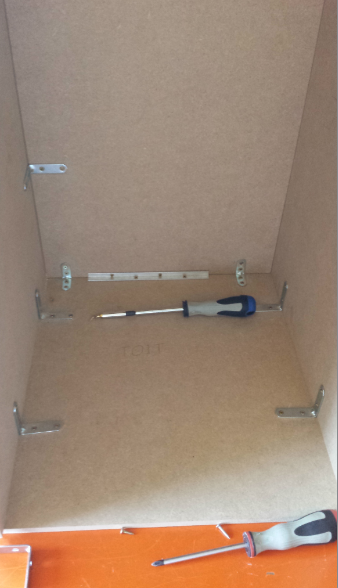
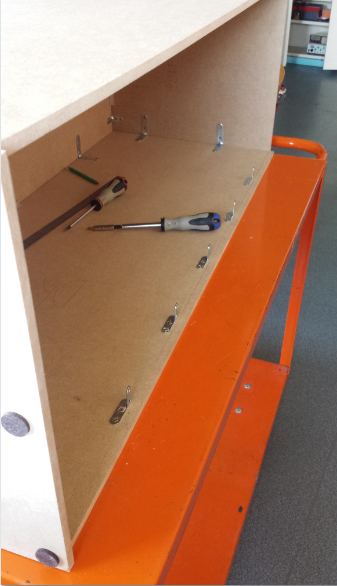
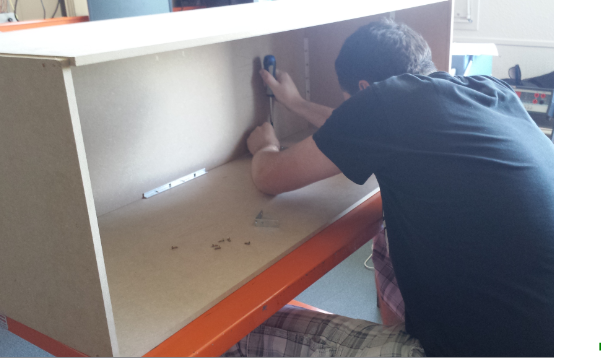
Nous avons monté notre support en bois grâce aux outils suivants :
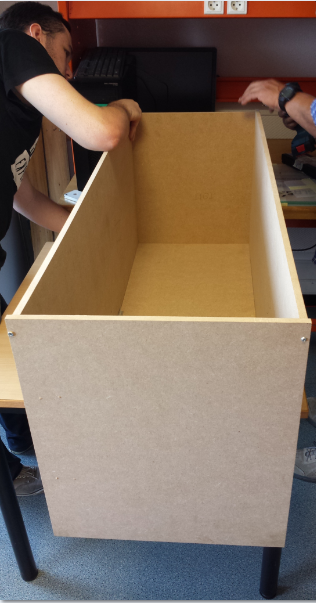
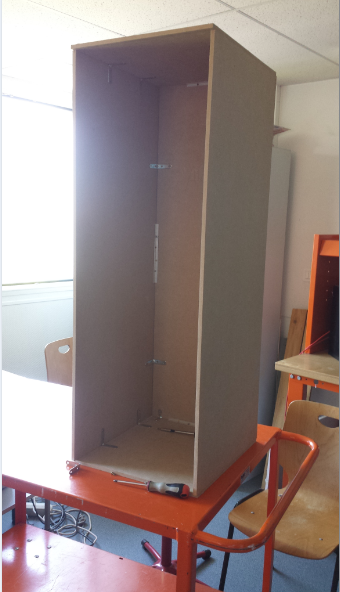
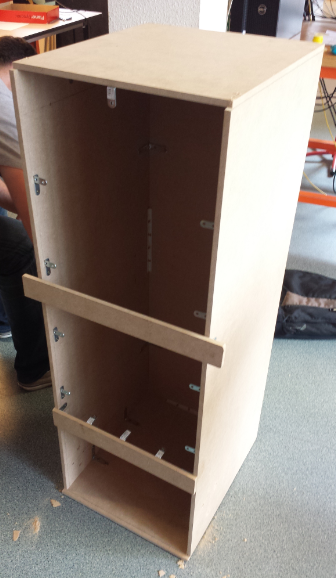
Voici le déroulement du montage de la boîte qui nous a pris une bonne partie des créneaux de projet car nous nous sommes beaucoup appliqué pour permettre un noir complet à l’intérieur de la boîte :
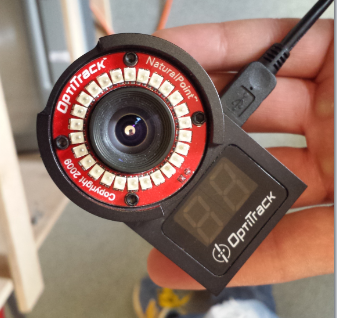
2 ) Nous avons pensé à utiliser une caméra spéciale Optitrack emprunté à Mr Richard que nous avons installée au dessus de la boîte qui a la capacité de visualiser en Infrarouge pour pouvoir mieux mettre en avant les varroas :
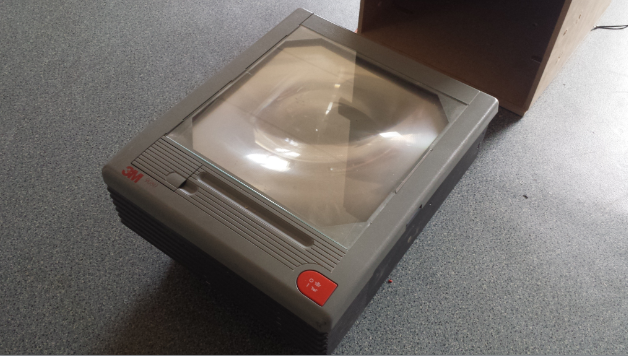
De plus nous avons décidé de mettre en place en bas de la boîte un rétroprojecteur qui est disposé sous le lange dans le but de l’éclairer pour permettre une meilleure vision des varroas sur le lange :
Comme la boîte est dans le noir complet et que la luminosité sera toujours constante grâce à un même éclairage, on peut considérer que nous aurons toujours le même type d’image.
3) Voici quelques clichés avec la webcam OPTITRACK en infrarouge, dans le noir complet. Le logiciel de la webcam ne nous permet pas une résolution HD à tel point que les résultats n’étaient pas bons.
Et voici le résultat grâce à un téléphone portable en jouant avec l’ajustement, l’éclairage, la luminosité, le contraste, la saturation et l’exposition :
4) Malheureusement nous regrettons de ne pas avoir eu le temps d’aborder cette partie.
Prototype final
Merci à notre responsable du cycle préparatoire, au mécanicien-électricien de l’école et à Fabien Bonsergent pour leur participation, leur soutient et pour nous avoir aidé à avancer dans ce projet.
Merci également à tout ceux qui liront cet article.
CHANUSSOT Timothée – CHARBONNEL Pierre – GADSAUDES Josselin
Nous sommes un groupe de quatre étudiants, en 2ème année du cycle préparatoire, à l’ISTIA (Institut des Sciences et Techniques de l’Ingénieur d’Angers) ayant pris part, dans le cadre de nos études à un projet tutoré. Ce dernier a pour but de mettre en pratique nos compétences et de développer nos capacités à travailler en équipe. Dans le panel de sujets proposés, un en particulier a retenu notre attention : la Pascaline. Cet article a pour objectif d’exposer et de partager les différentes étapes par lesquelles nous sommes passés pendant la réalisation de notre projet. Blaise Pascal (1623-1662), célèbre philosophe, scientifique et théologien du 17ème siècle, a, en son temps, révolutionné les méthodes de calcul, via l’invention de plusieurs machines à calculer, appelées : « Pascalines ». En effet, à cette époque, le calcul se pratique à l’écrit ou bien grâce à la disposition de multiples jetons, d’où dérivent les divers bouliers.Les machines à calculer de Blaise Pascal vont alors introduire une nouvelle méthode de calcul, automatique et éliminant les possibles erreurs de comptage : le calcul mécanique. Les Pascalines, capables d’effectuer des additions et des soustractions, garantissaient ainsi des calculs simplifiés et sans risque d’erreur, ce qui représentait une innovation sans précédent pour le siècle des lumières. Néanmoins ces dernières n’ont pas rencontré un franc succès et il faudra attendre le 20ème siècle avant que ces appareils ne soient diffusés et utilisés par la plupart des caissiers. Notre projet avait donc pour but d’étudier le mécanisme des Pascalines puis , à terme, de réaliser notre propre modèle du genre. La première étape fut donc la compréhension du système permettant aux Pascalines d’effectuer des calculs. Tout d’abord, une Pascaline est en réalité composée de plusieurs « blocs ». (source: https://upload.wikimedia.org/wikipedia/commons/3/3d/Pascaline_-_top_view_and_mechanism.jpg).
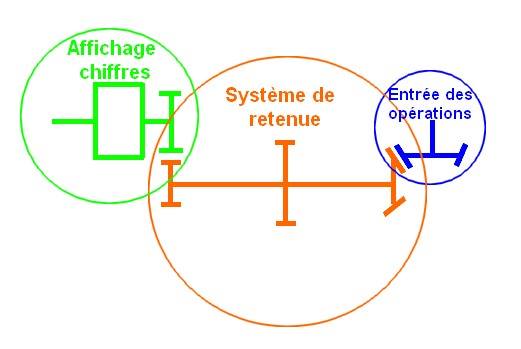
Chacun de ces « blocs » possède un arbre reliant une roue d’entrée, permettant la sélection d’un chiffre, à un rouleau affichant des chiffres de 0 à 9, ainsi que d’un système de transmission de retenue. On peut les schématiser ainsi:
Ces derniers étaient ensuite disposés côte à côte afin de pouvoir afficher un nombre. On peut alors imaginer la Pascaline effectuer des opérations avec des nombres infiniment grands, pour peu qu’elle possède un nombre de ces blocs suffisant. Grâce à un système d’engrenages, l’utilisateur pouvait tourner les différentes roues d’entrée, afin d’afficher sur le rouleau le nombre de son choix. Les chiffres de 0 à 9 gravés sur les roues d’entrée autorisaient la saisie d’un nombre de façon rapide simple. La rotation du rouleau ne s’effectuait que dans le sens horaire, ainsi on pouvait faire défiler les chiffres de 0 vers 9 mais pas l’inverse. Ceci est primordial dans la réalisation d’opérations mathématiques via cette machine. Mais tout le génie de Blaise Pascal repose dans le système de transmission de la retenue. En effet, chaque bloc pouvait transmettre une retenue au bloc en amont. Ainsi lorsqu’un rouleau effectuait un tour complet, il provoquait la rotation d’un cran du rouleau en amont, traduisant ainsi le passage d’une retenue. Voici une vidéo (en anglais) permettant de mieux comprendre ce système.
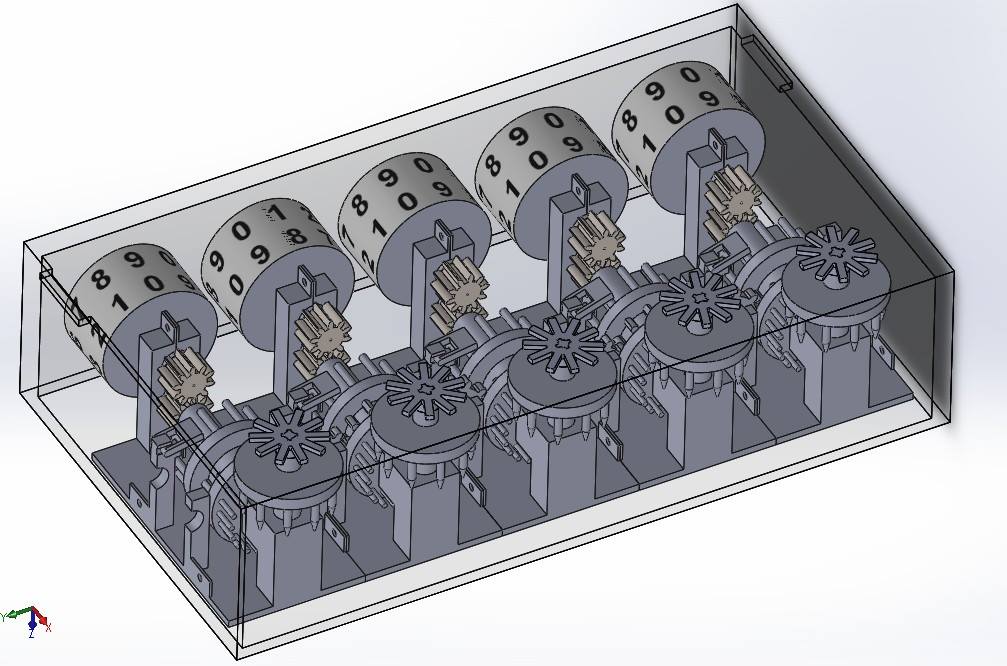
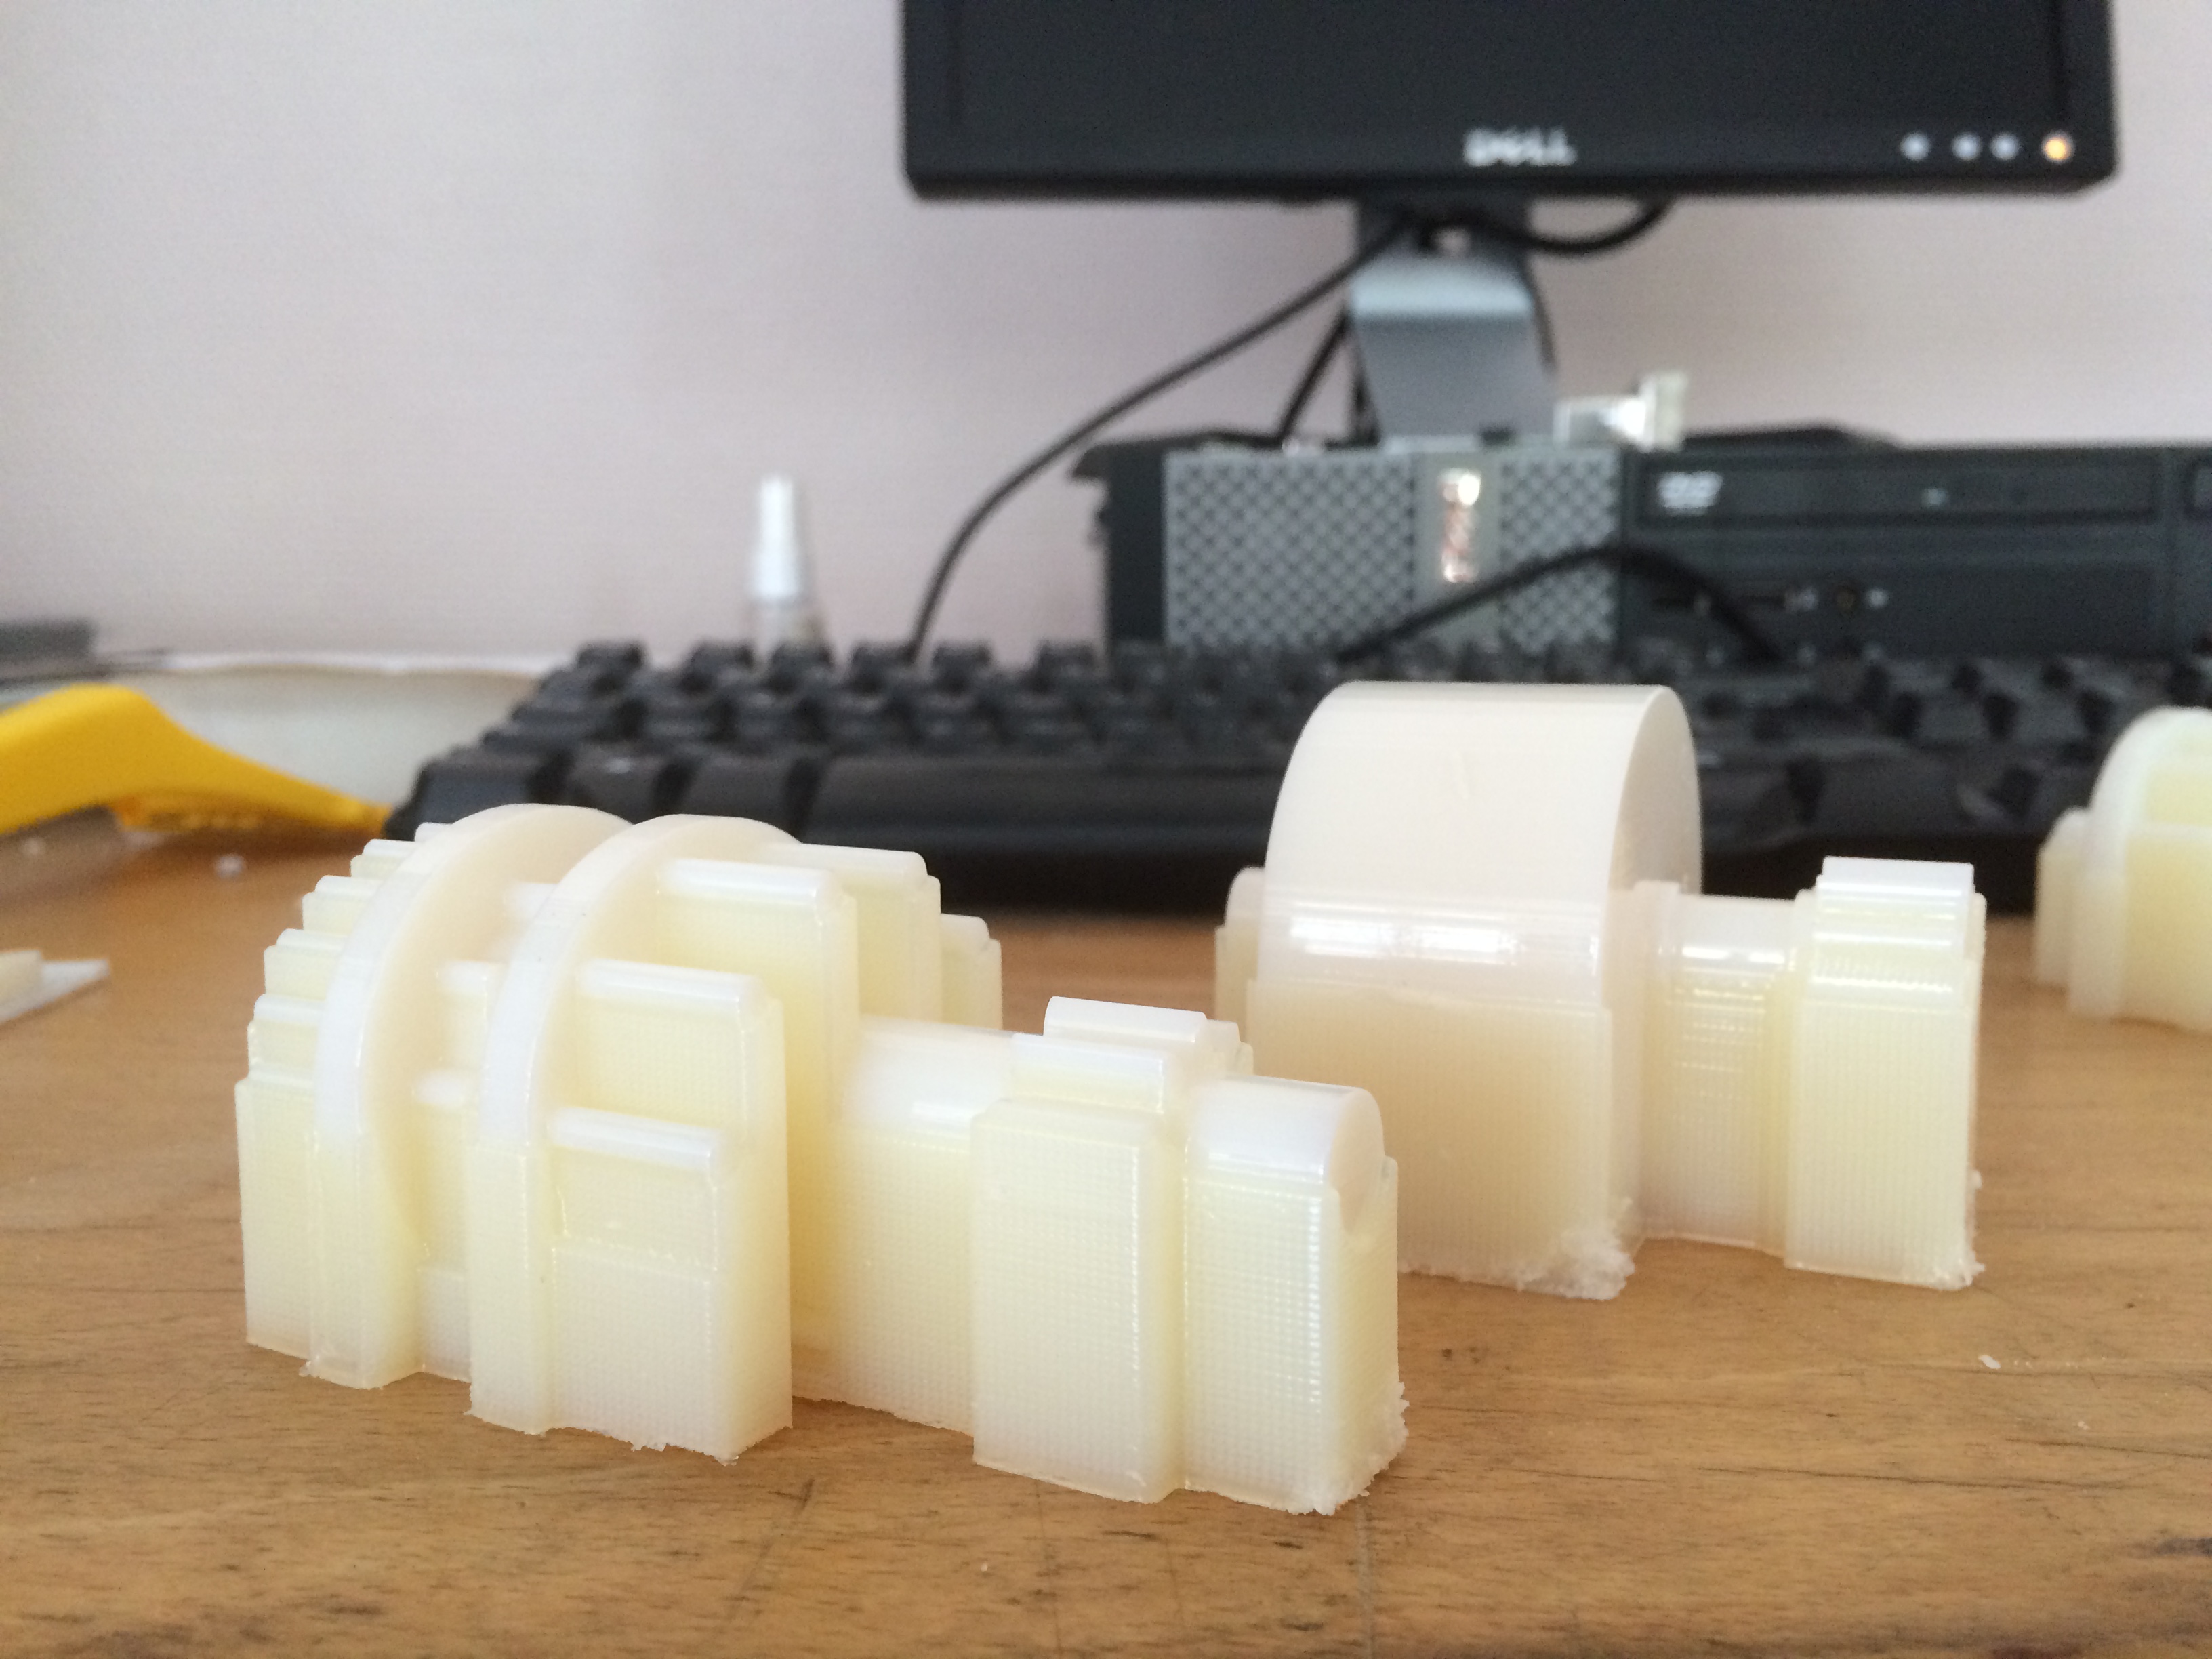
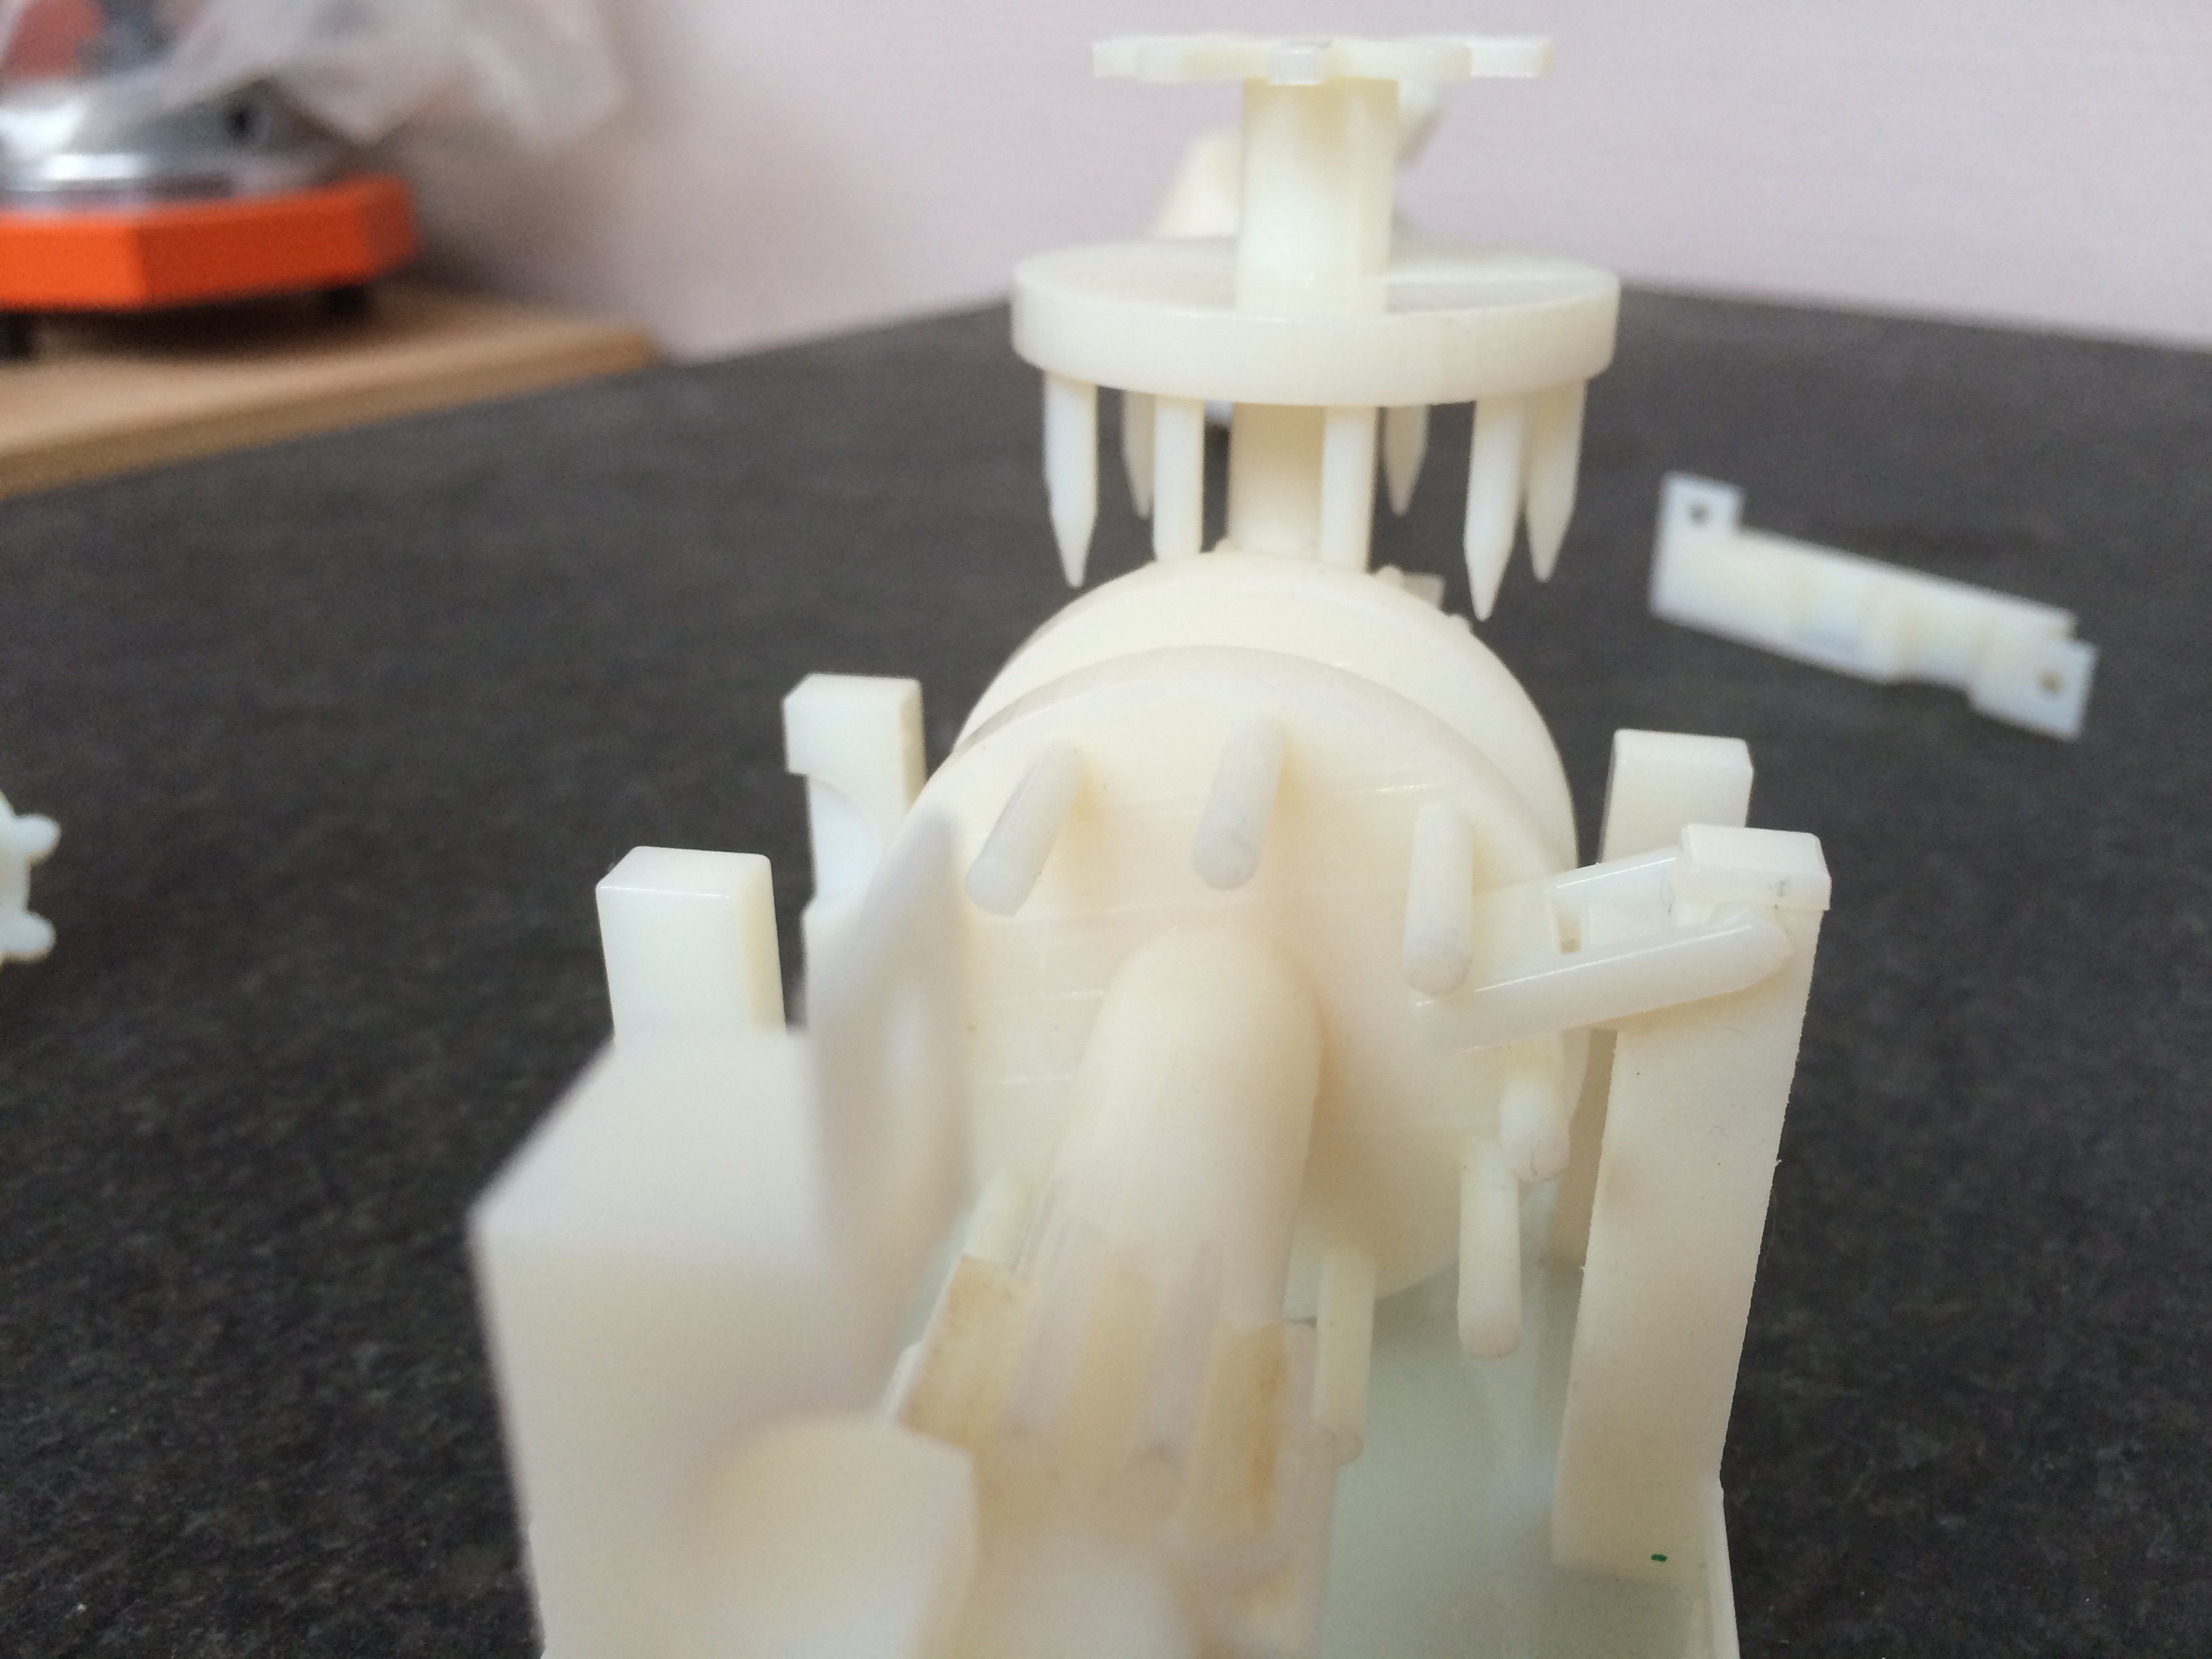
Effectuer des additions était plutôt simple. Il suffisait à l’utilisateur d’entrer le premier nombre, puis d’entrer tous les nombres qu’il souhaitait lui additionner, un par un. Les retenues, alors transmises en cascade, permettaient à la machine d’afficher le résultat de l’addition de tous les nombres précédemment entrés dans la Pascaline. Ceci dit, il était nécessaire de « remettre la Pascaline à zéro» avant d’effectuer une nouvelle opération, afin de ne pas tronquer le résultat avec le nombre « mis en mémoire » dans l’appareil. Pour parvenir à cela, il suffisait de tourner chaque rouleau, en partant de celui le plus en aval puis en se décalant d’un étage à la fois, afin qu’il affiche 9. En tournant le rouleau le plus en aval d’un cran le chiffre 9999 se transforme alors en 0000 et la machine était « remise à zéro ». La réalisation de soustraction était légèrement plus complexe. Avant de se concentrer sur la démonstration mathématique, il est important de préciser que les rouleaux présentaient en réalité deux séries de chiffres : une série allant de 0 à 9 et une autre correspondant à leur complément à 9 (complément choisi en fonction de la base de la Pascaline ici en base 10) soit des chiffres allant de 9 à 0. Le complément à 9 d’un nombre N s’écrit ainsi:Les instructions de Pascal étaient alors les suivantes : pour faire une soustraction il suffisait de rentrer le complément à 9 du nombre auquel on souhaite soustraire quelque chose, puis le nombre que l’on souhaite soustraire à ce dernier. Le résultat de l’opération correspondait alors au nombre affiché dans la série des compléments à 9 de la machine. Ceci revient donc à effectuer cette opération:Puis à regarder le complément à 9 du résultat de cette opération. Or on sait que:La Pascaline nous indique donc le nombre suivant, résultat correct de l’opération effectuée.Après nous être mis d’accord sur un design particulier, nous avons modélisé notre Pascaline sur ordinateur, via l’utilisation d’un logiciel tel que “Solidworks”. Voici le résultat : Après 3 séances de dix-sept heures, et grâce à une imprimante 3D très précise, nous avons pu obtenir les multiples pièces précédemment conçues. Il nous a fallu ensuite, enlever l’excès de matière déposée par l’imprimante 3D puis contrôler la conformité des composants ainsi acquis.
Séance d’impression:
Pièce après impression 3D
Premier bloc nettoyé et assemblé
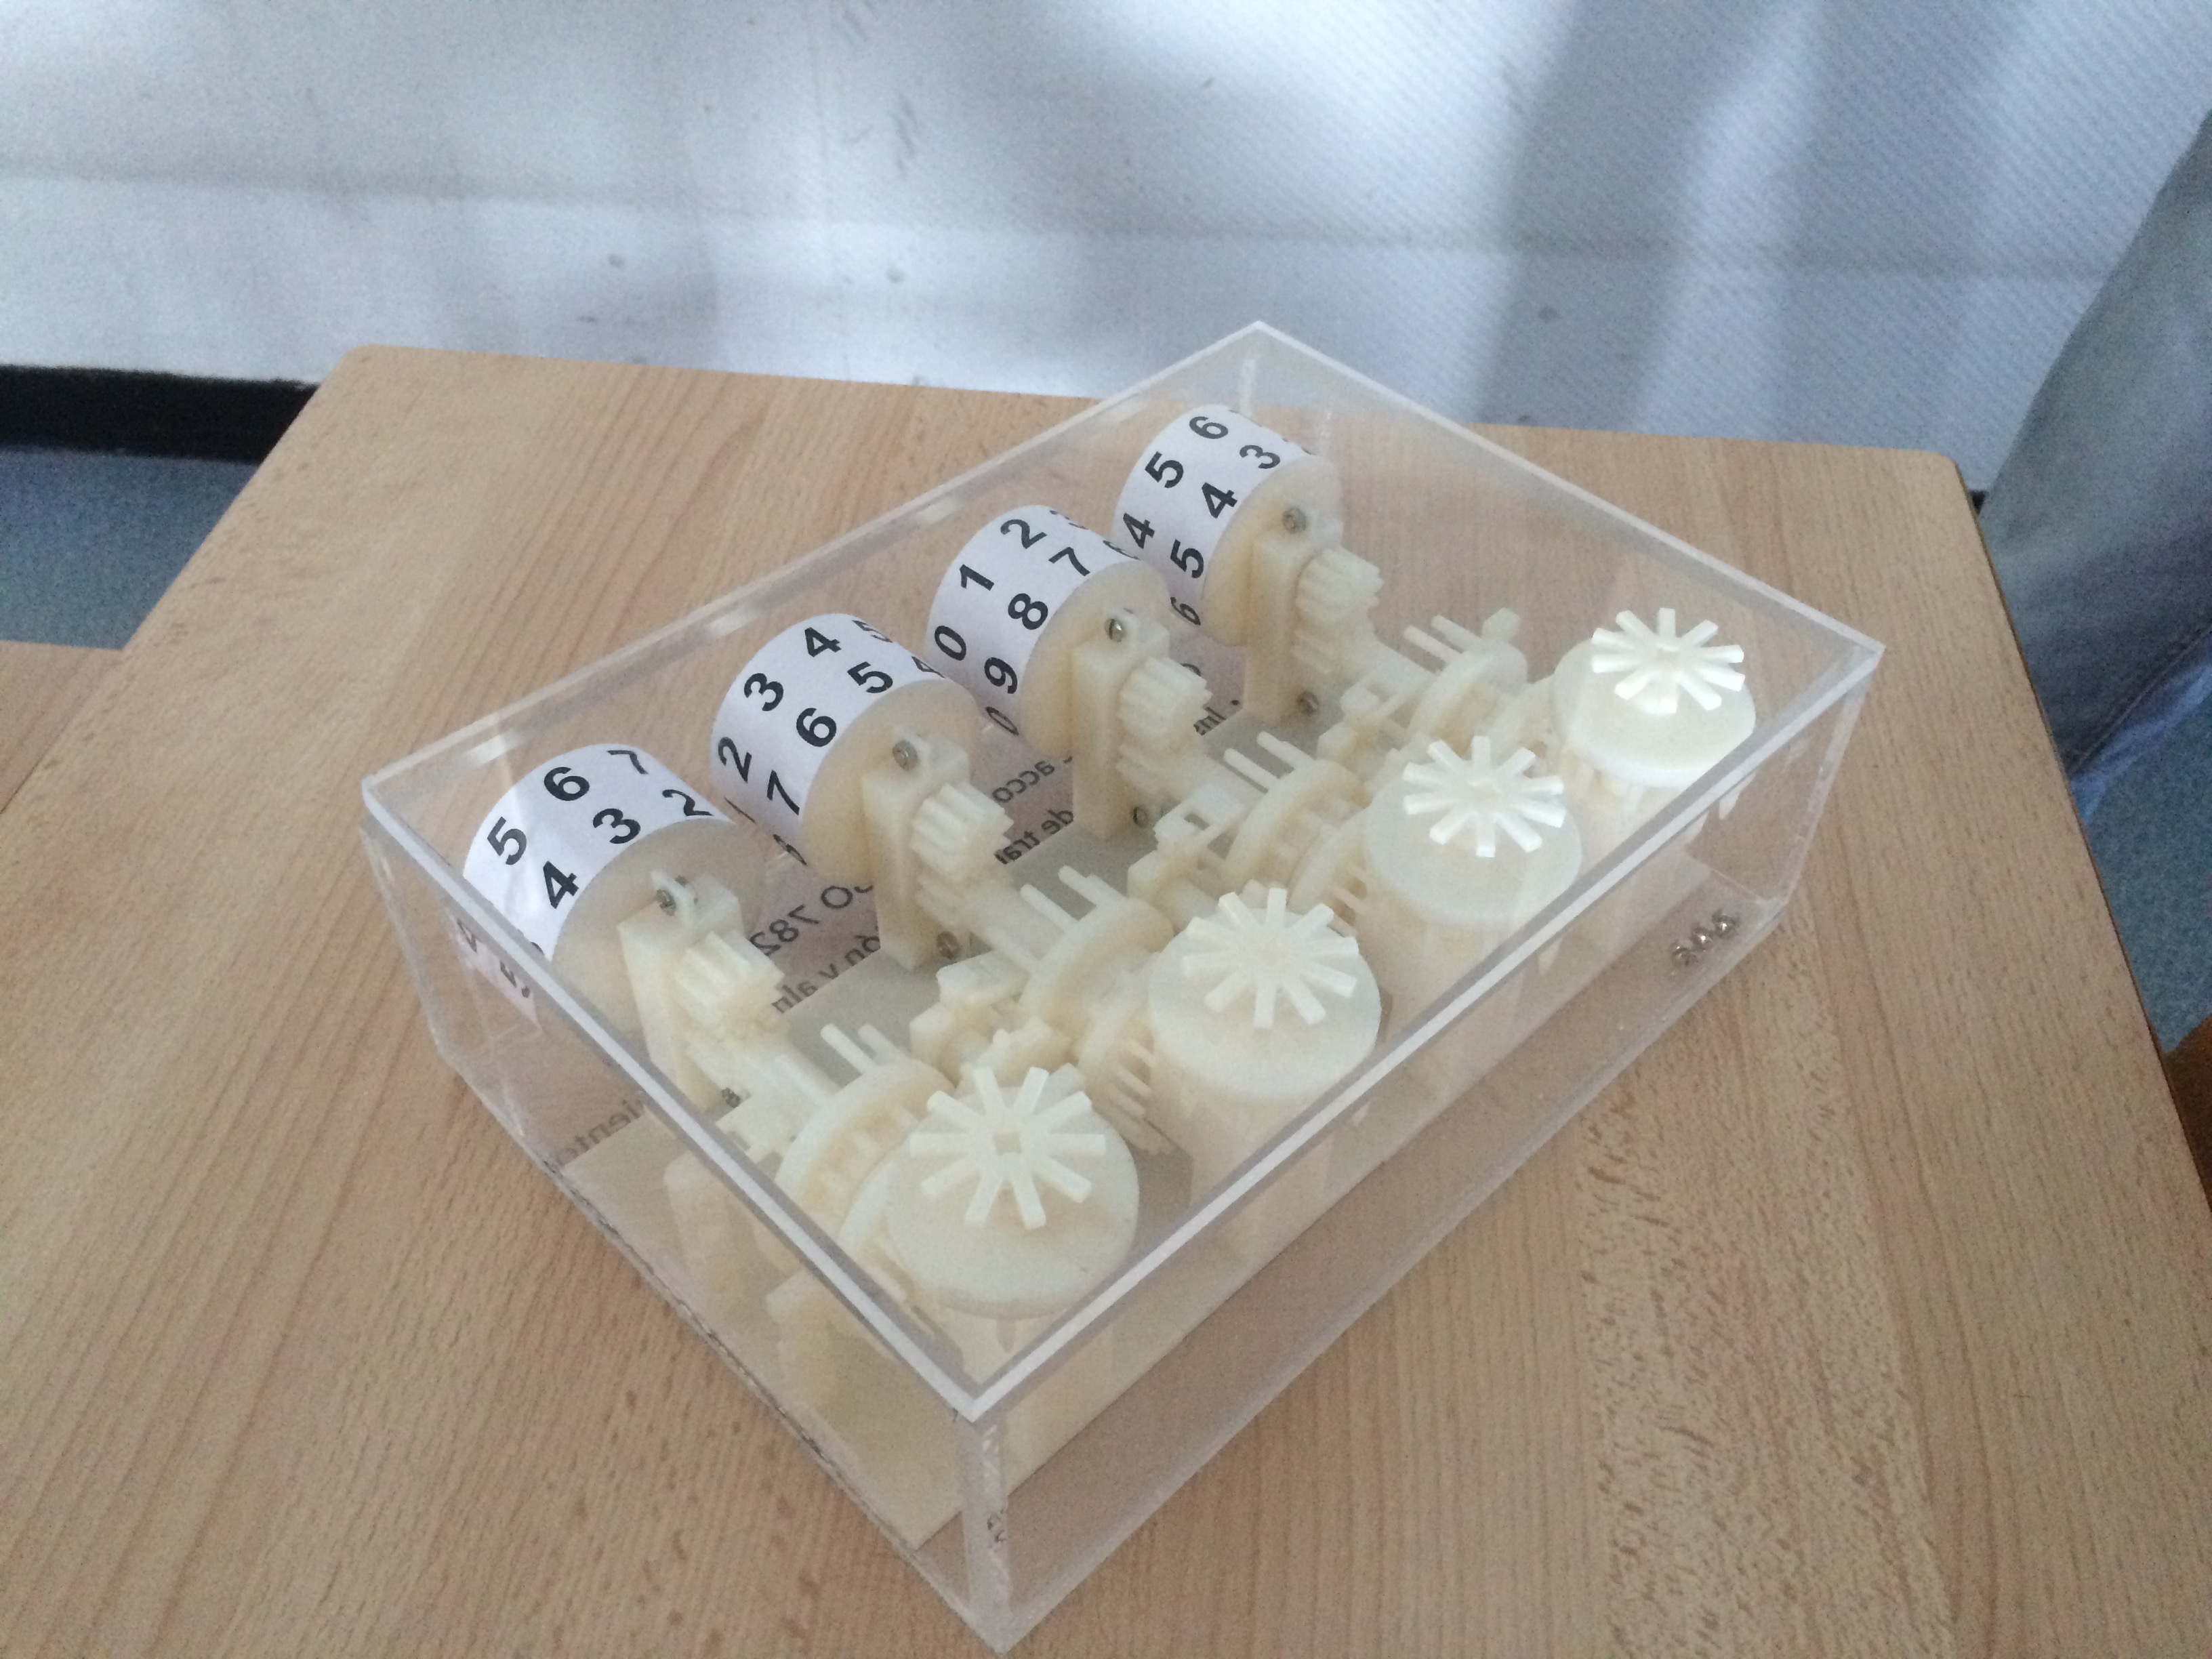
Et pour clôturer notre projet, nous avons assemblé les pièces imprimées ainsi que la boite. Pour un rendu comme vous pouvez le voir ci-dessous.