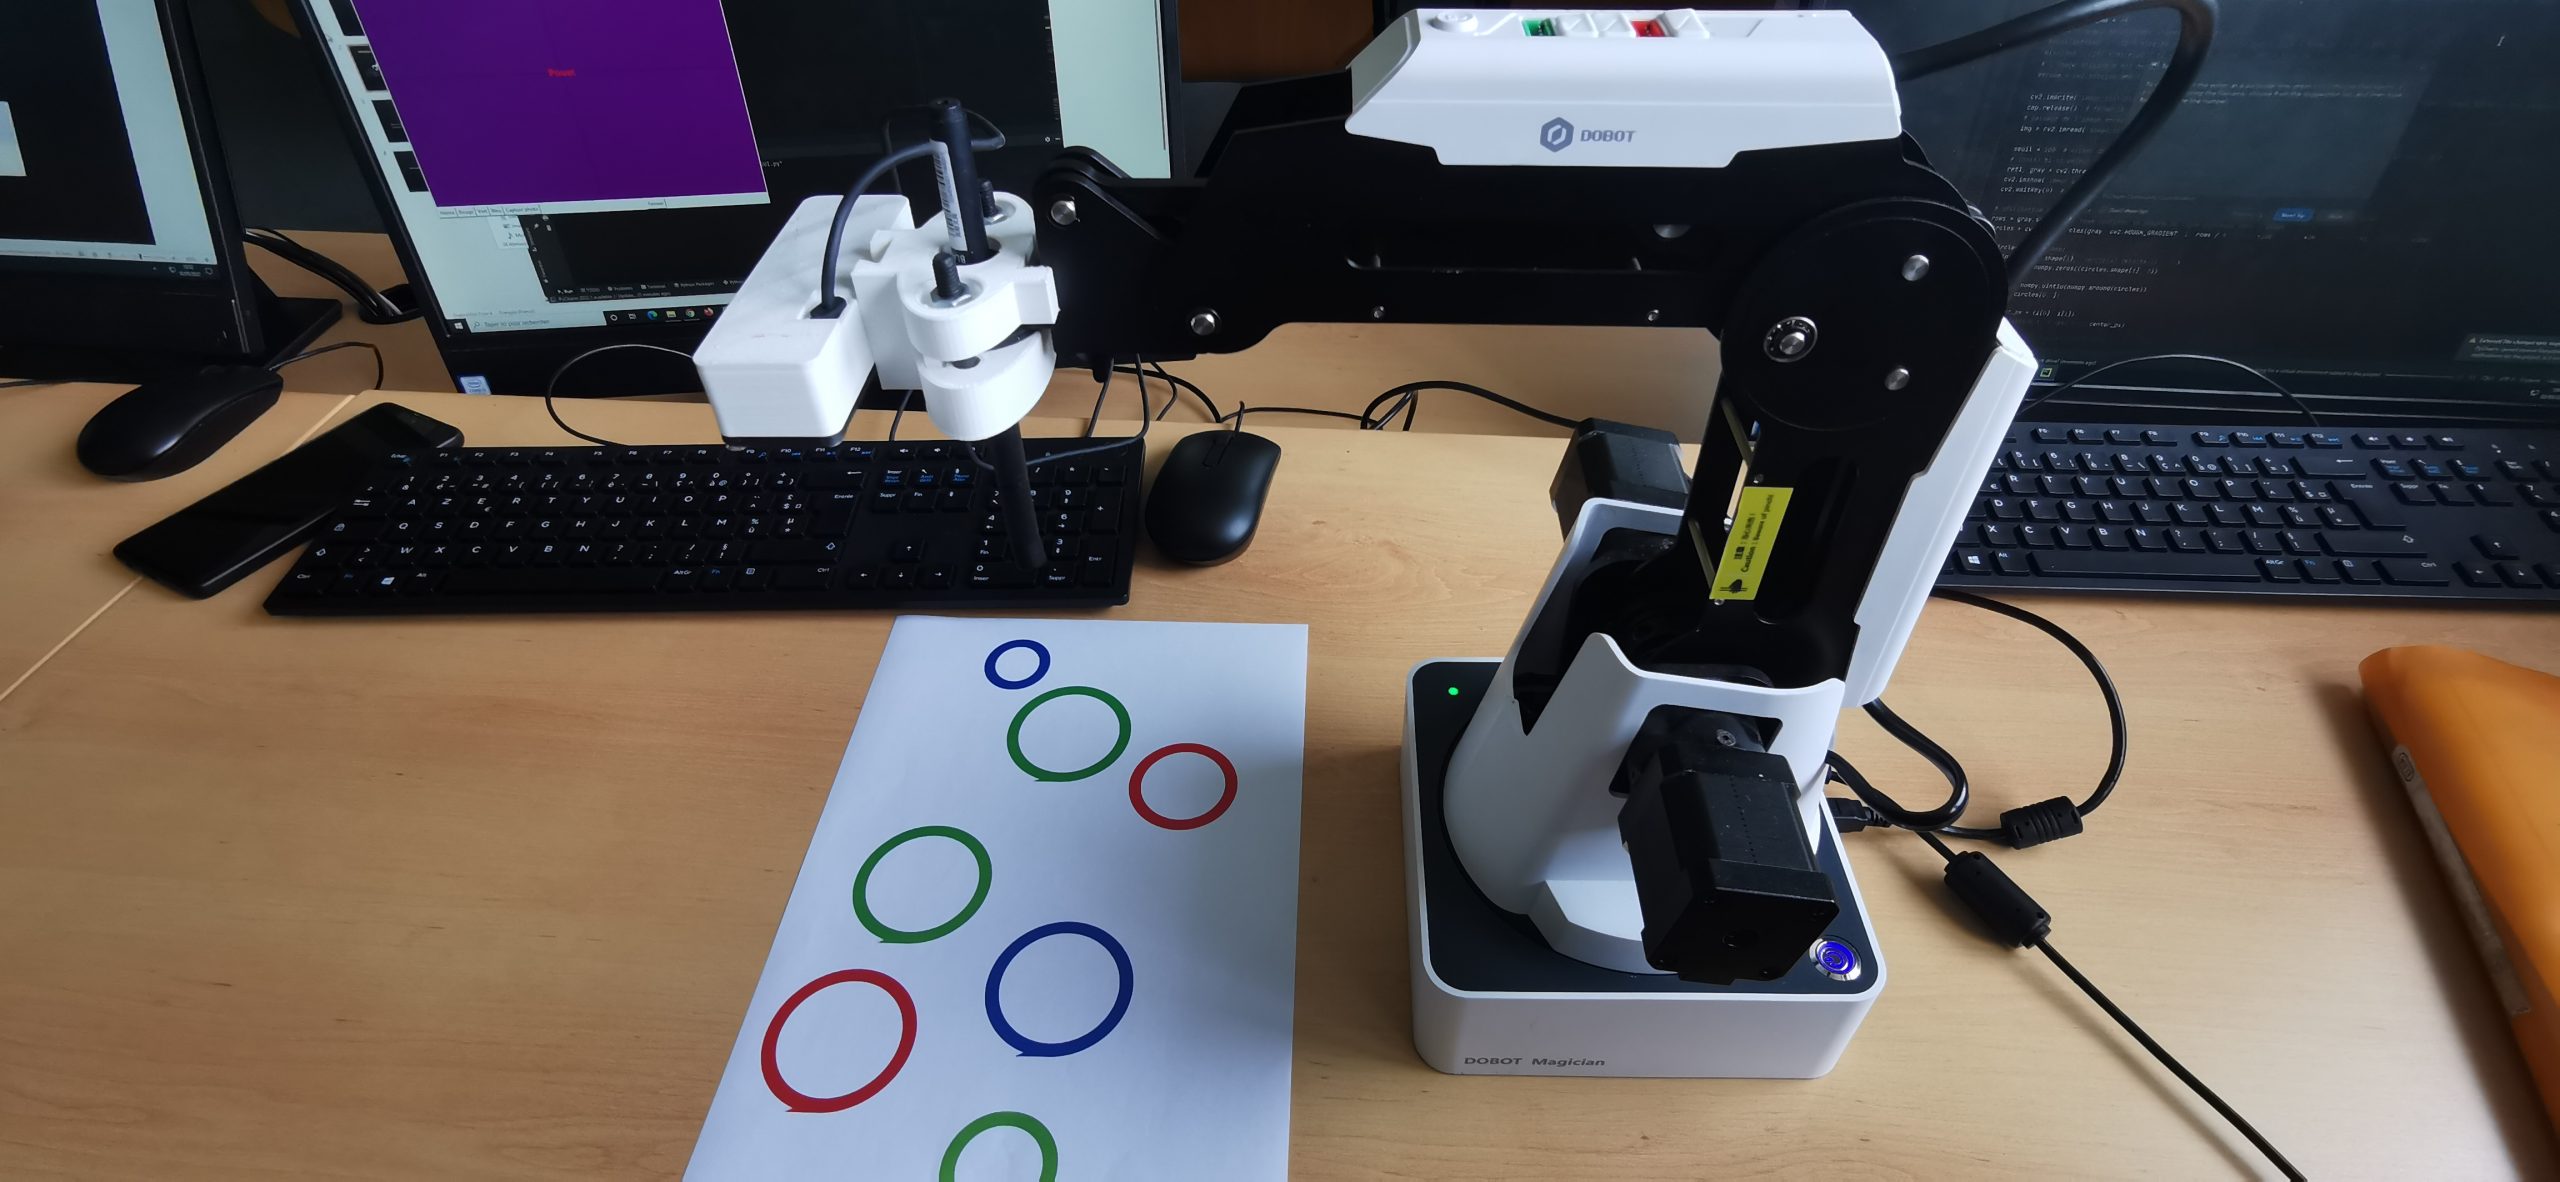
Relier les centres de cercles avec le Robot Dobot Magician

Relier les centres de cercles avec le Robot Dobot Magician

Bonjours à toutes et tous !

Nous sommes trois étudiants en deuxième année du cycle préparatoire à Polytech Angers (Enzo, Hippolyte et Léo). L’objectif de notre projet est de détecter puis relier des cercles de mêmes couleurs grâce à un feutre tenu par le Robot Dobot Magician. L’une des contraintes demandées est d’avoir une caméra directement accrochée au robot et non posée à côté de ce dernier. Un robot tel que le Dobot Magician, est à but didactique, mais le fonctionnement algorithmique pourrait être utilisé à grande échelle, en usine, pour trier et réorienter un ensemble de pièces par exemple.

Si vous le souhaitez, une vidéo de présentation est disponible (avec tous les documents de notre projet) dans ce lien drive :

https://drive.google.com/drive/folders/1UxkdQfwdgCEFTwE-POVpguWi9XRQfONz?usp=sharing

Pourquoi ce projet ?

Nous avons choisi ce projet, car chacun des domaines qui allaient être abordés nous plaisaient : Conception ; Programmation ; Robotique et Impression 3D. De plus, nous avions tous les trois le souhait d’aller en SAGI l’année prochaine donc travailler sur ce projet allait nous apporter une première idée plus poussée de ces domaines

Notre Projet se compose de 5 étapes principales :

  • Expérimentation
  • Recherche de solutions et Modélisation de l’outil caméra
  • Développement du système de control
  • Développement du code de traitement d’images
  • Développement de l’interface graphique

Nous avons entamé notre projet par une phase de recherche.

Nous nous sommes appuyés sur les TP fournis par notre professeur référent pour nous familiariser au matériel. Comme le robot Dobot magician, la caméra, les mathématiques associés et les logiciels propres à notre projet.

Nous avons principalement utilisé 3 logiciels. Tout d’abord, DOBOTSTUDIO, le programme fourni par les constructeurs afin de contrôler le robot. Ensuite, SOLIDWORKS, le logiciel de CAO, que nous connaissions le mieux, il nous a permit de conceptualiser tous les prototypes. Pour finir, nous avons utilisé PYCHARM accompagné de la bibliothèque associée, un encodeur python, avec lequel nous avons développé notre traitement d’image, notre gestion de mouvement du robot et l’interface graphique.

Conception du support caméra

Notre support se divisera en 2 parties. La première est le boitier qui contiendra la carte mère ainsi que la lentille que nous avons extraite de la caméra. Afin, que la lentille soit le plus parfaitement possible parallèle à la feuille, nous avons rajouté des renforts pour fixer la carte dans le boitier. L’objectif est de réduire au maximum le décalage qu’un angle entre la lentille et la feuille puisse créer.
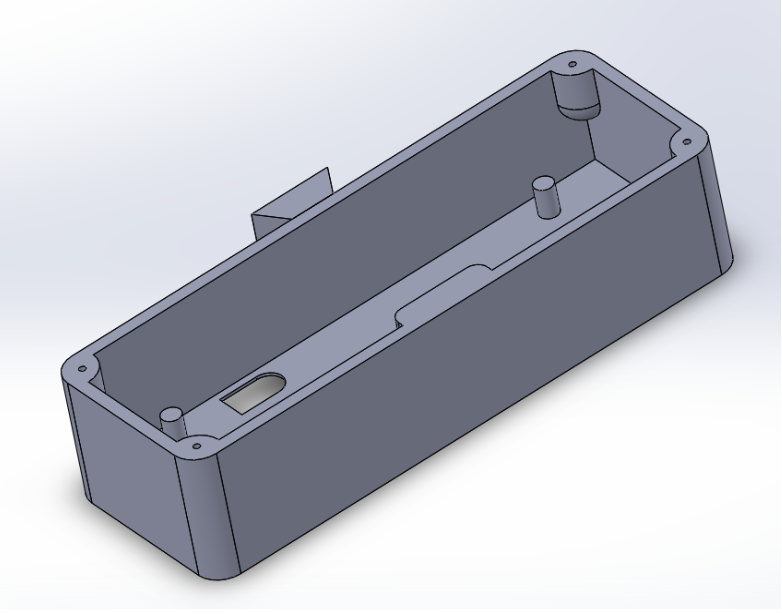
Le Boitier

La deuxième partie du support caméra, permet d’accrocher le boitier au robot, il se divise en 2 sous-parties qui viennent se fixer autour du feutre. Le boitier vient donc s’accrocher par l’intermédiaire d’un rail sur lequel le jeu a été calculé de façon à ce qu’il glisse facilement, et soit parfaitement stable lors des mouvements du robot.

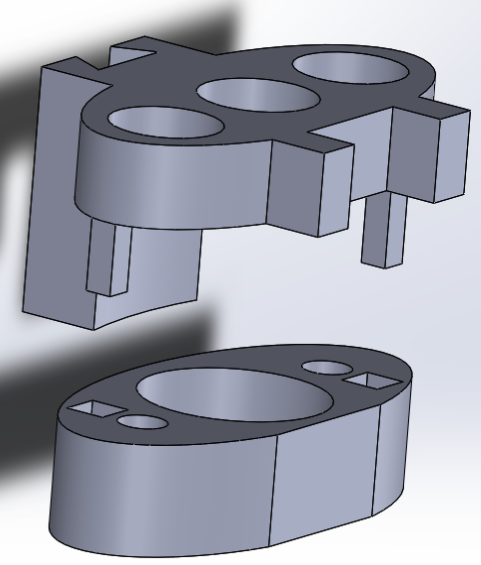
Accroche
Accroche Solidworks

Après avoir tout imprimé et assemblé, voici le résultat :
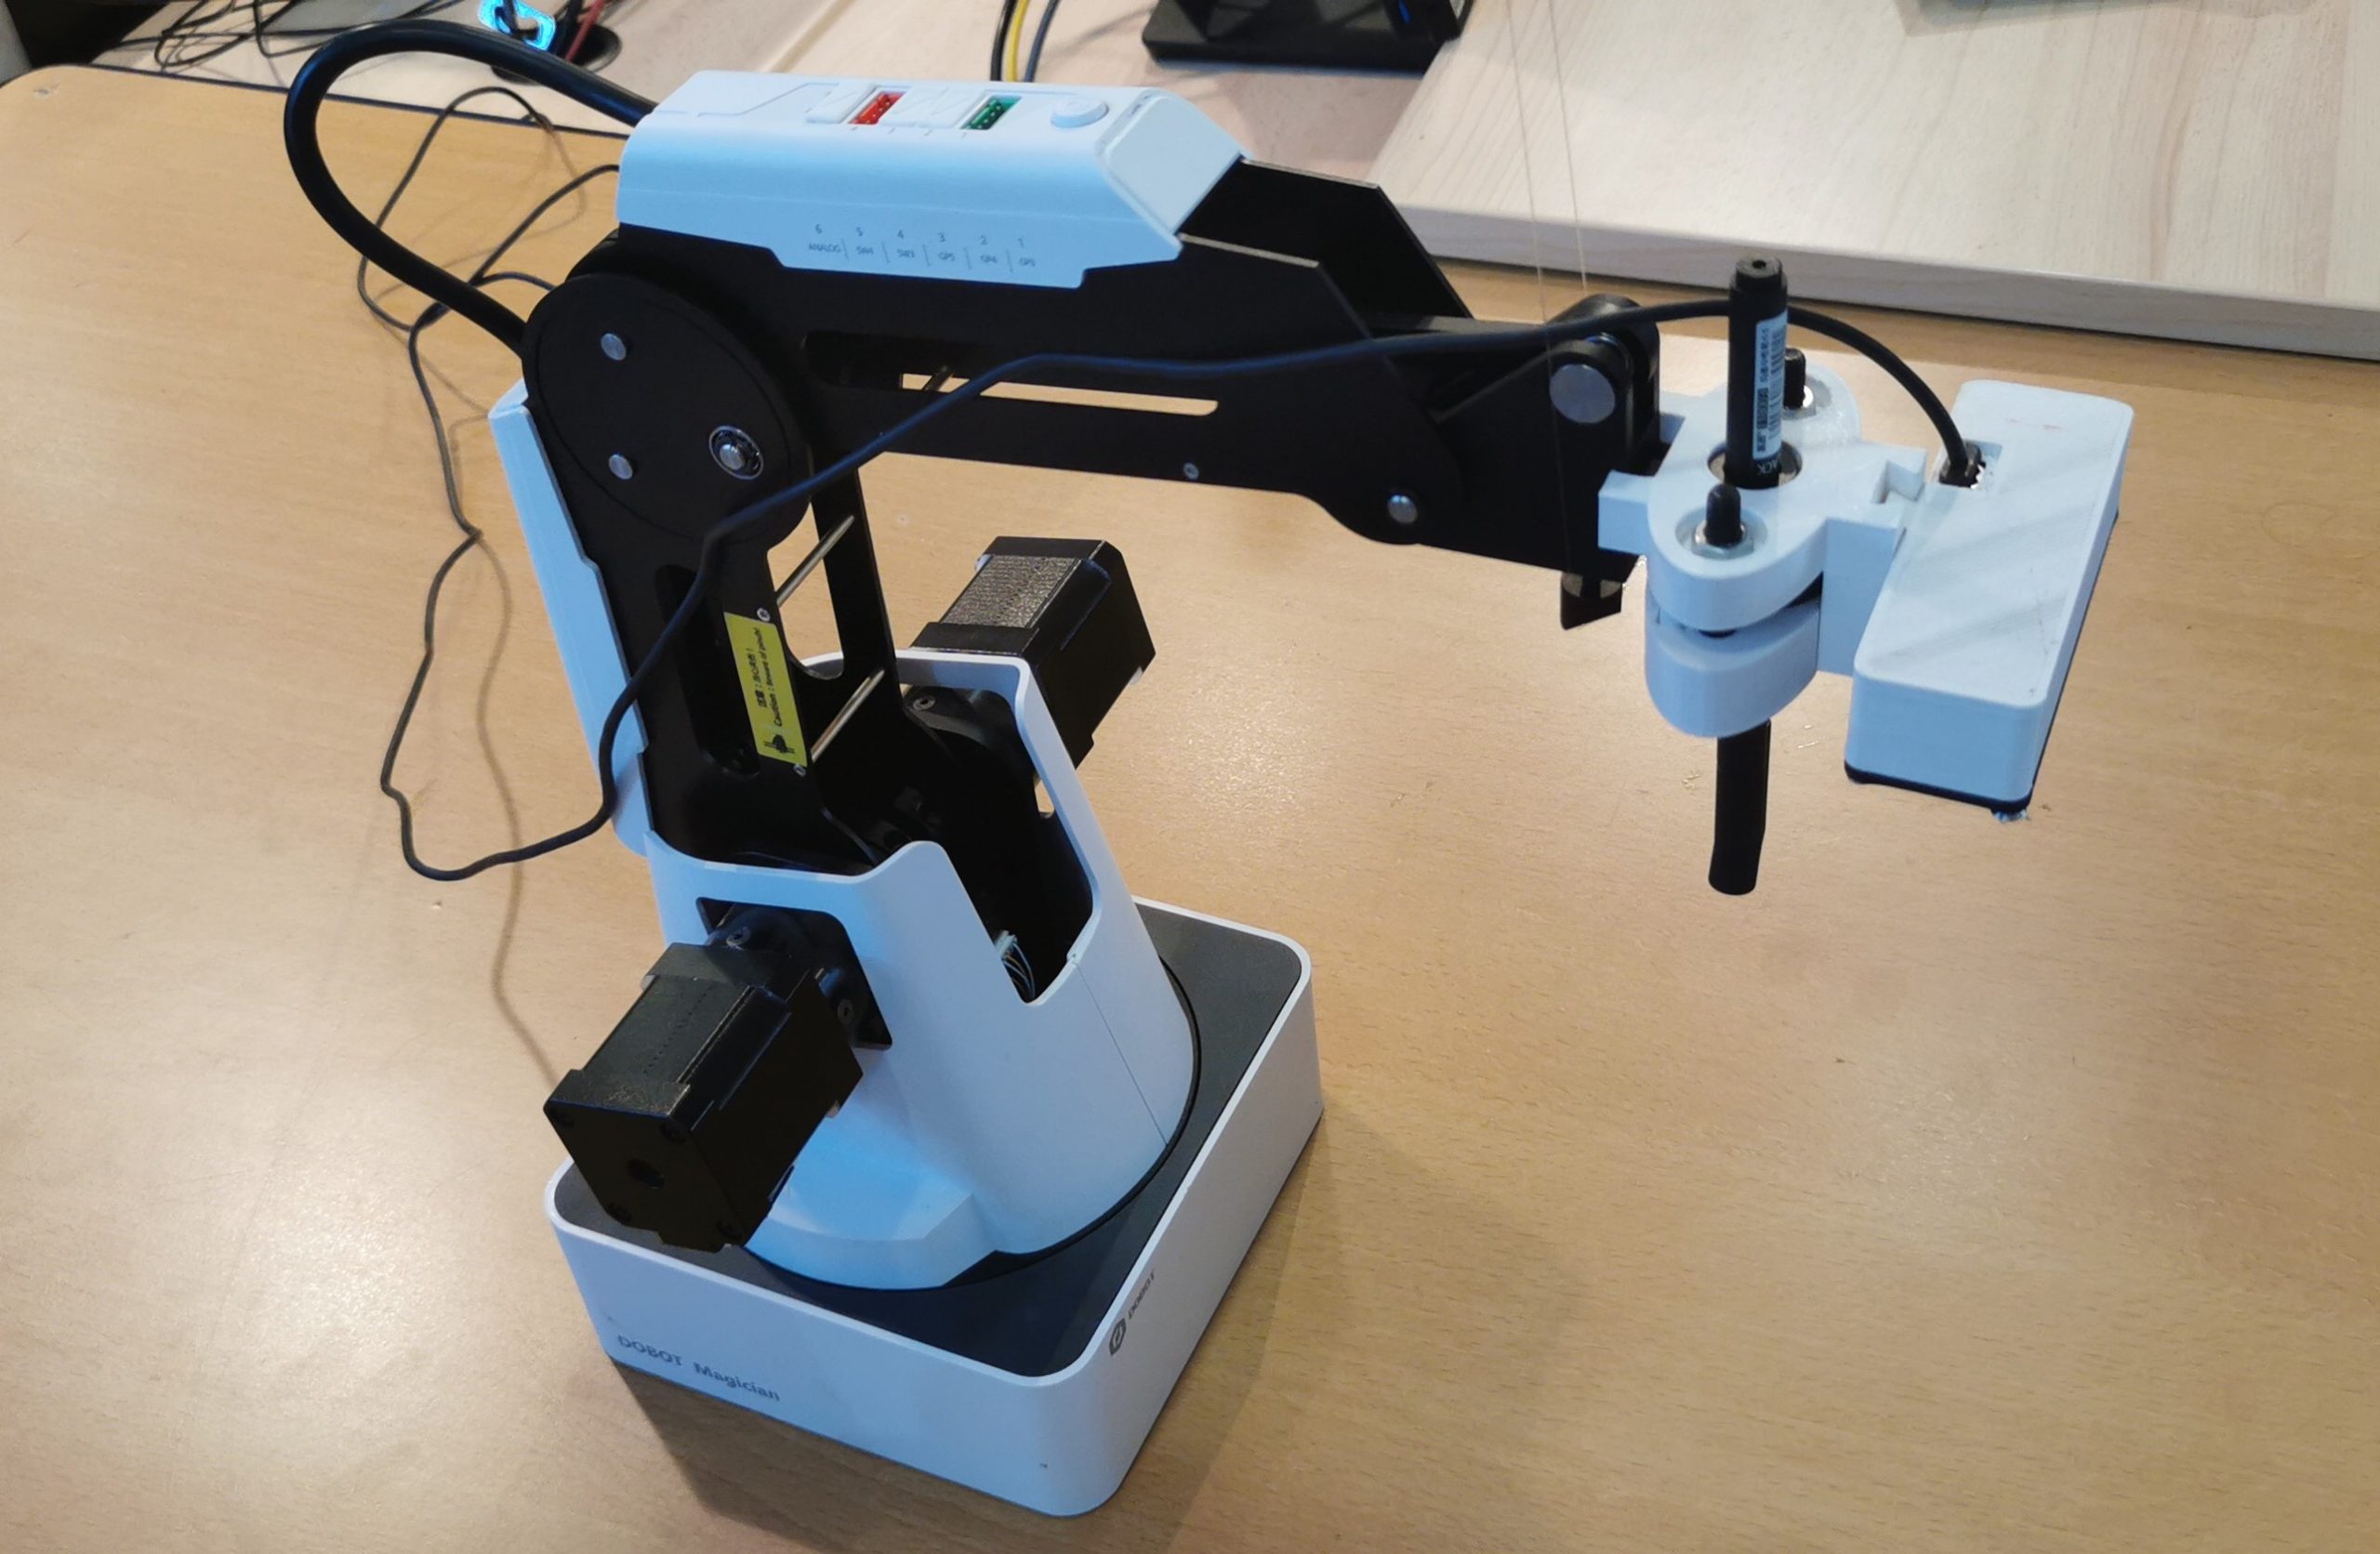
Robot Dobot Magician avec le support caméra

Programmation du robot

On va maintenant s’intéresser à l’autre partie également importante de notre projet, à savoir la programmation.

En effet, le but étant de relier tous les cercles de la même couleur, on se doutait dès le début qu’il y aurait un travail conséquent sur le traitement d’image, domaine dans lequel nous n’avions que peu d’expérience.

Nous avons créé un programme de près de 290 lignes en langage python, car les fonctions qui permettent de contrôler notre robot sont écrites dans ce langage.

Nous avons passé nos premières séances sur la programmation à comprendre et à tester ces différentes fonctions afin de voir comment le robot réagissait aux différentes commandes et d’identifier ce qui pourrait potentiellement poser un problème par la suite.

À partir de là, il ne nous manquait plus qu’à définir ce qu’on allait devoir faire pour ensuite créer notre algorithme.
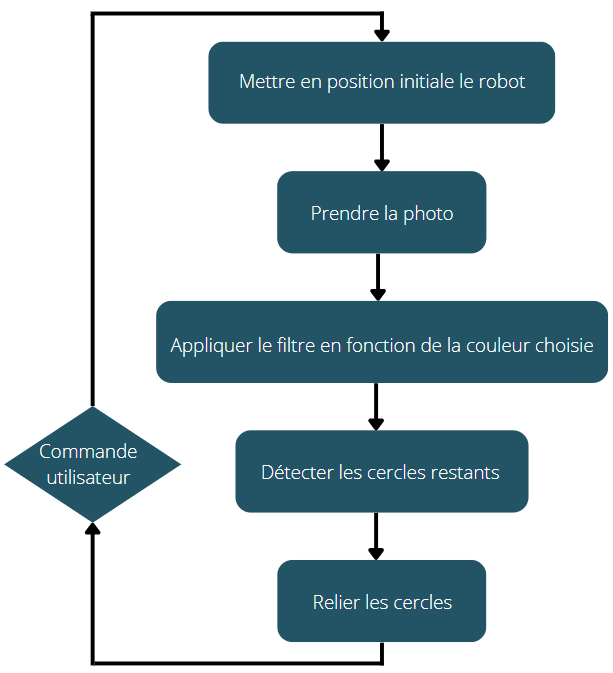
À partir de cet algorithme, nous avons pu créer un programme fonctionnel, mais une autre idée nous est venue : celle de faire une interface graphique qui permettrait à l’utilisateur de contrôler le robot étape par étape et qui serait beaucoup plus agréable esthétiquement parlant.

L’interface Graphique

L’interface graphique avait de nombreux intérêts (accompagnés de nombreux inconvénients), notamment la facilité d’utilisation pour quelqu’un ne connaissant pas notre projet.
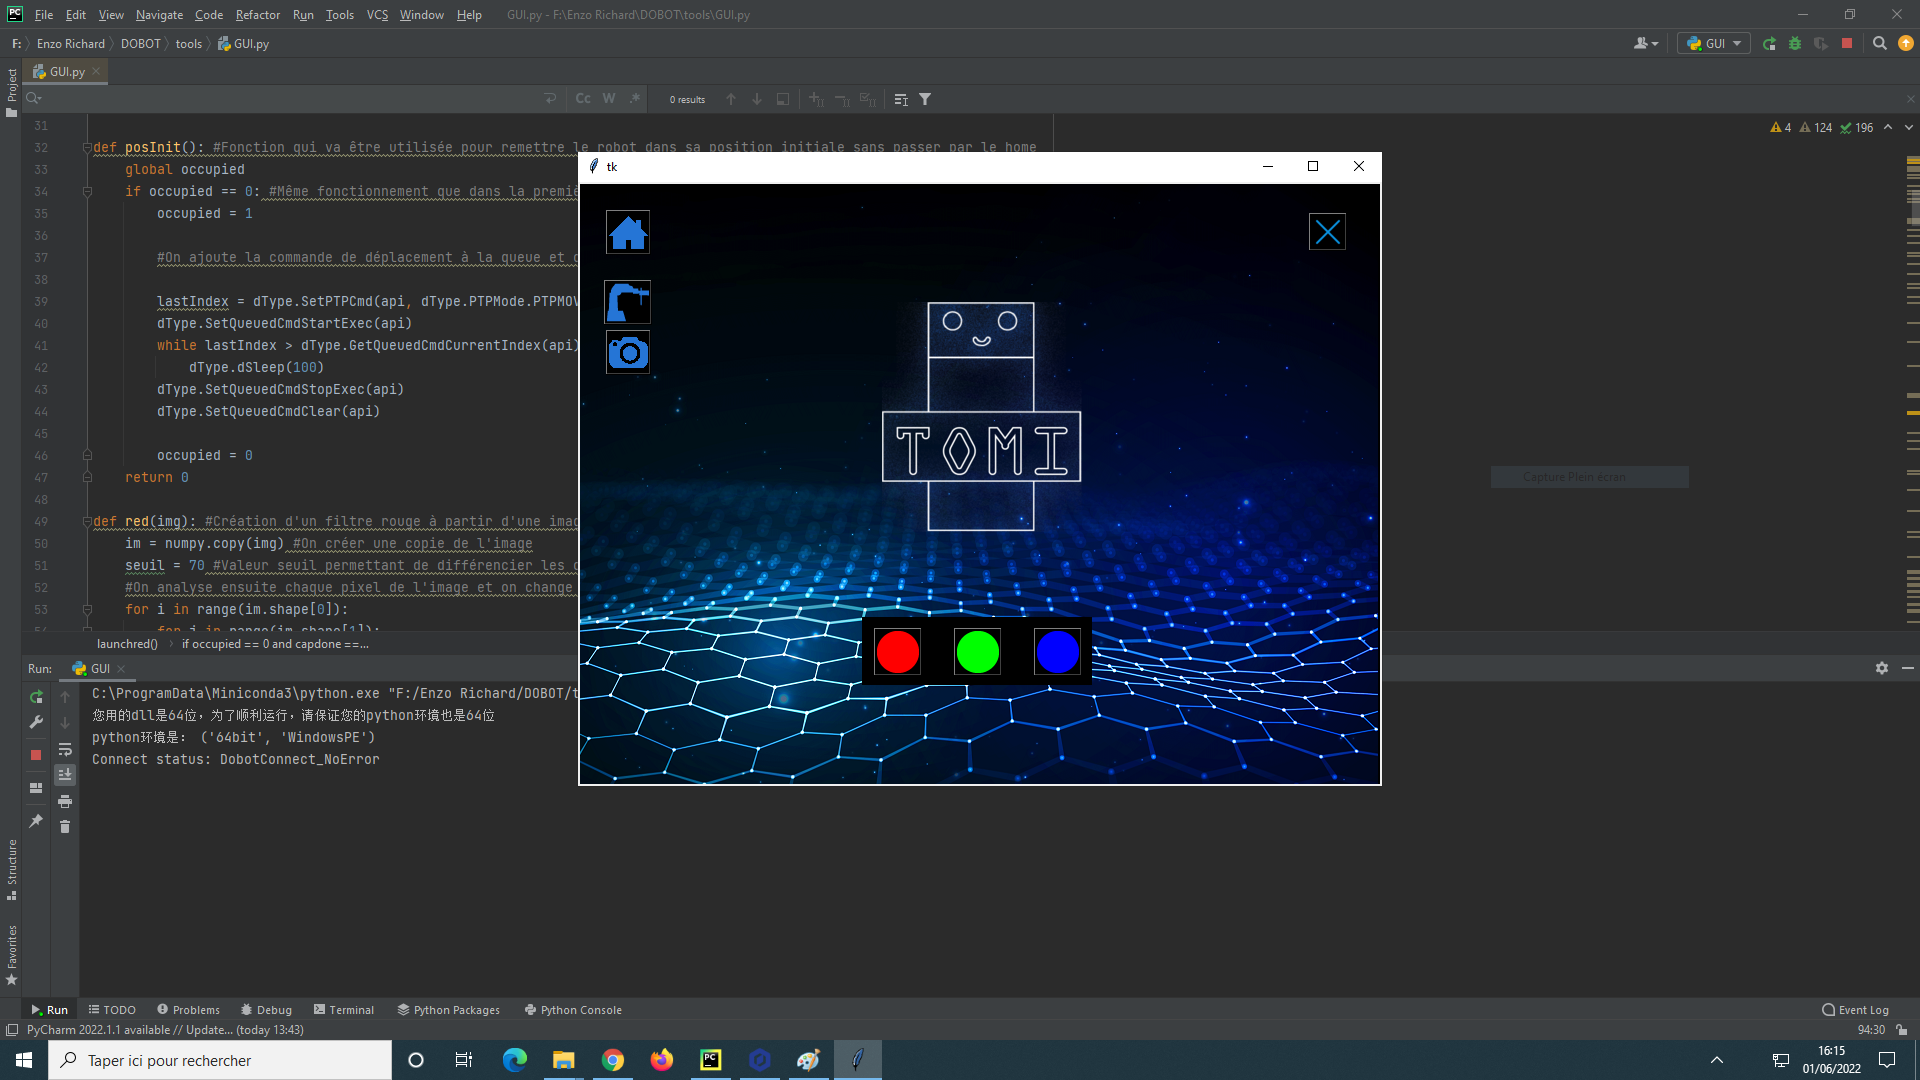
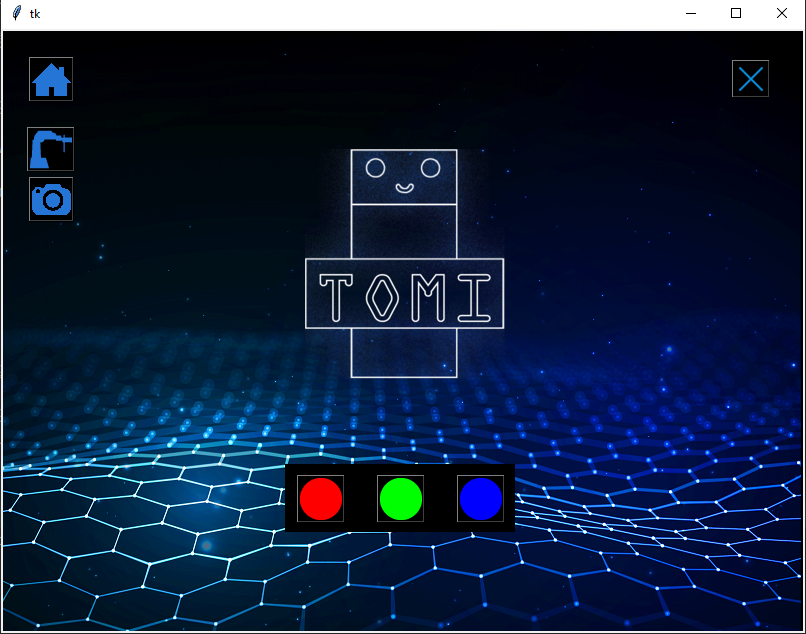
interface graphique de notre programme

Le bouton Home (en haut à gauche) permet au robot de se placer en condition initiale et de recalibrer ses déplacements.
Juste en dessous, c’est le bouton qui place le robot en position initiale, sans la phase de recalibrage, ainsi, on évite cette étape qui peut être plutôt longue. Cependant, lors de l’activation du programme, il est conseillé d’utiliser le home du robot (premier bouton) afin d’être plus précis.
À nouveau en dessous, c’est le bouton qui active la prise de la photo. Afin d’avoir une photo de bonne qualité, mais surtout utilisable, il faut placer le robot en conditions initiales.
Enfin, les ronds de couleurs (milieu-bas) permettent de choisir quels cercles on souhaite relier. Bien sûr, cette étape nécessite d’avoir prit la photo avant.

Au milieu de cette interface se trouve le logo de notre projet, de son nom Tomi, c’est notre mascotte.

Enfin voici une vidéo de notre robot après toutes ces étapes :

Bilan
Ce projet nous a beaucoup apporté, que ce soit en programmation et sur le traitement d’image où nous n’avions aucune connaissance, ainsi que sur le fait de devoir toujours faire face à des problèmes imprévus lorsque nous commencions une tâche. On peut prendre en exemple la lumière pour le traitement d’image qui nous a posé beaucoup de problème !

Pour nous le plus important dans ce projet a été le travail de groupe et l’importance de s’entourer des bonnes personnes afin d’échanger et de s’entraider au maximum !

Vous pouvez retrouver tous nos documents ainsi qu’une vidéo de présentation du projet dans ce lien drive :

https://drive.google.com/drive/folders/1UxkdQfwdgCEFTwE-POVpguWi9XRQfONz?usp=sharing

Merci pour la lecture !

  • Bossuet Léo – Kukla Hippolyte – Richard Enzo
Fabrication d’une mini-éolienne

Introduction à l’éolienne

Notre consommation d’énergie a atteint un point tel que l’épuisement des sources d’énergies fossiles est imminent. C’est pourquoi, nous devons nous concentrer sur le développement des énergies renouvelables, notamment l’énergie éolienne.

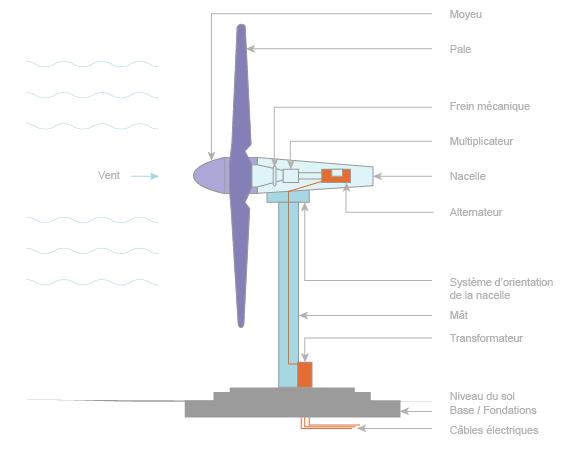
Le vent est une des premières énergies utilisées par l’Homme, que ce soit pour la navigation ou encore faire tourner les moulins. Aujourd’hui, c’est une nouvelle façon de produire de l’électricité. Le processus consiste à transformer l’énergie cinétique du vent en énergie mécanique grâce à la rotation d’un arbre. Cette énergie va alors devenir électrique grâce à un générateur électrique.

En ce qui concerne le fonctionnement, nous allons l’expliquer simplement. Tout d’abord, le vent, suffisamment fort, fait tourner les pâles de l’éolienne, ce qui entraine la rotation du moyeu et de l’arbre principal. Cet arbre passe ensuite dans un multiplicateur qui va augmenter considérablement sa vitesse de rotation. La vitesse de rotation doit être élevé en sortie afin de faire démarrer l’alternateur grâce à une vitesse du rotor assez élevé. Par la suite, l’alternateur génère de l’électricité grâce à un système d’électro-magnétisme. Ce courant électrique est alternatif, il doit être transformé dans le transformateur, puis il rejoint le réseau électrique grâce aux câbles.

Comment fabriquer une eolienne ?

Le materiel

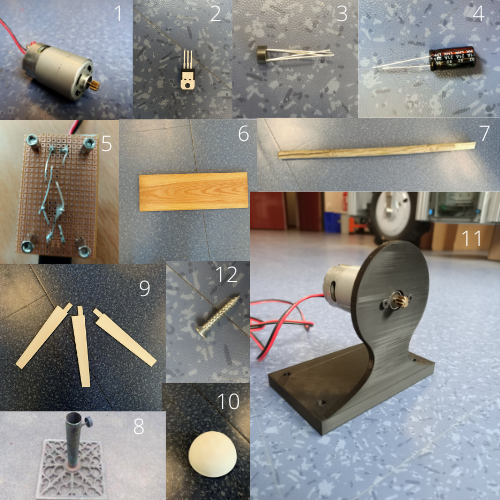
Pour fabriquer notre éolienne nous avons choisi de faire une méthode utilisant beaucoup de matériel récupéré. Il a aussi fallu commander quelques éléments notamment pour le circuit électrique.

Liste de matériel

  1. Moteur continu
  2. Régulateur
  3. Redresseur de tension
  4. Condensateur
  5. Carte électronique
  6. Planche de bois
  7. Mat en bois
  8. Pied de parasol
  9. 3 Pâles imprimées en 3D
  10. Moyeu imprimé en 3D
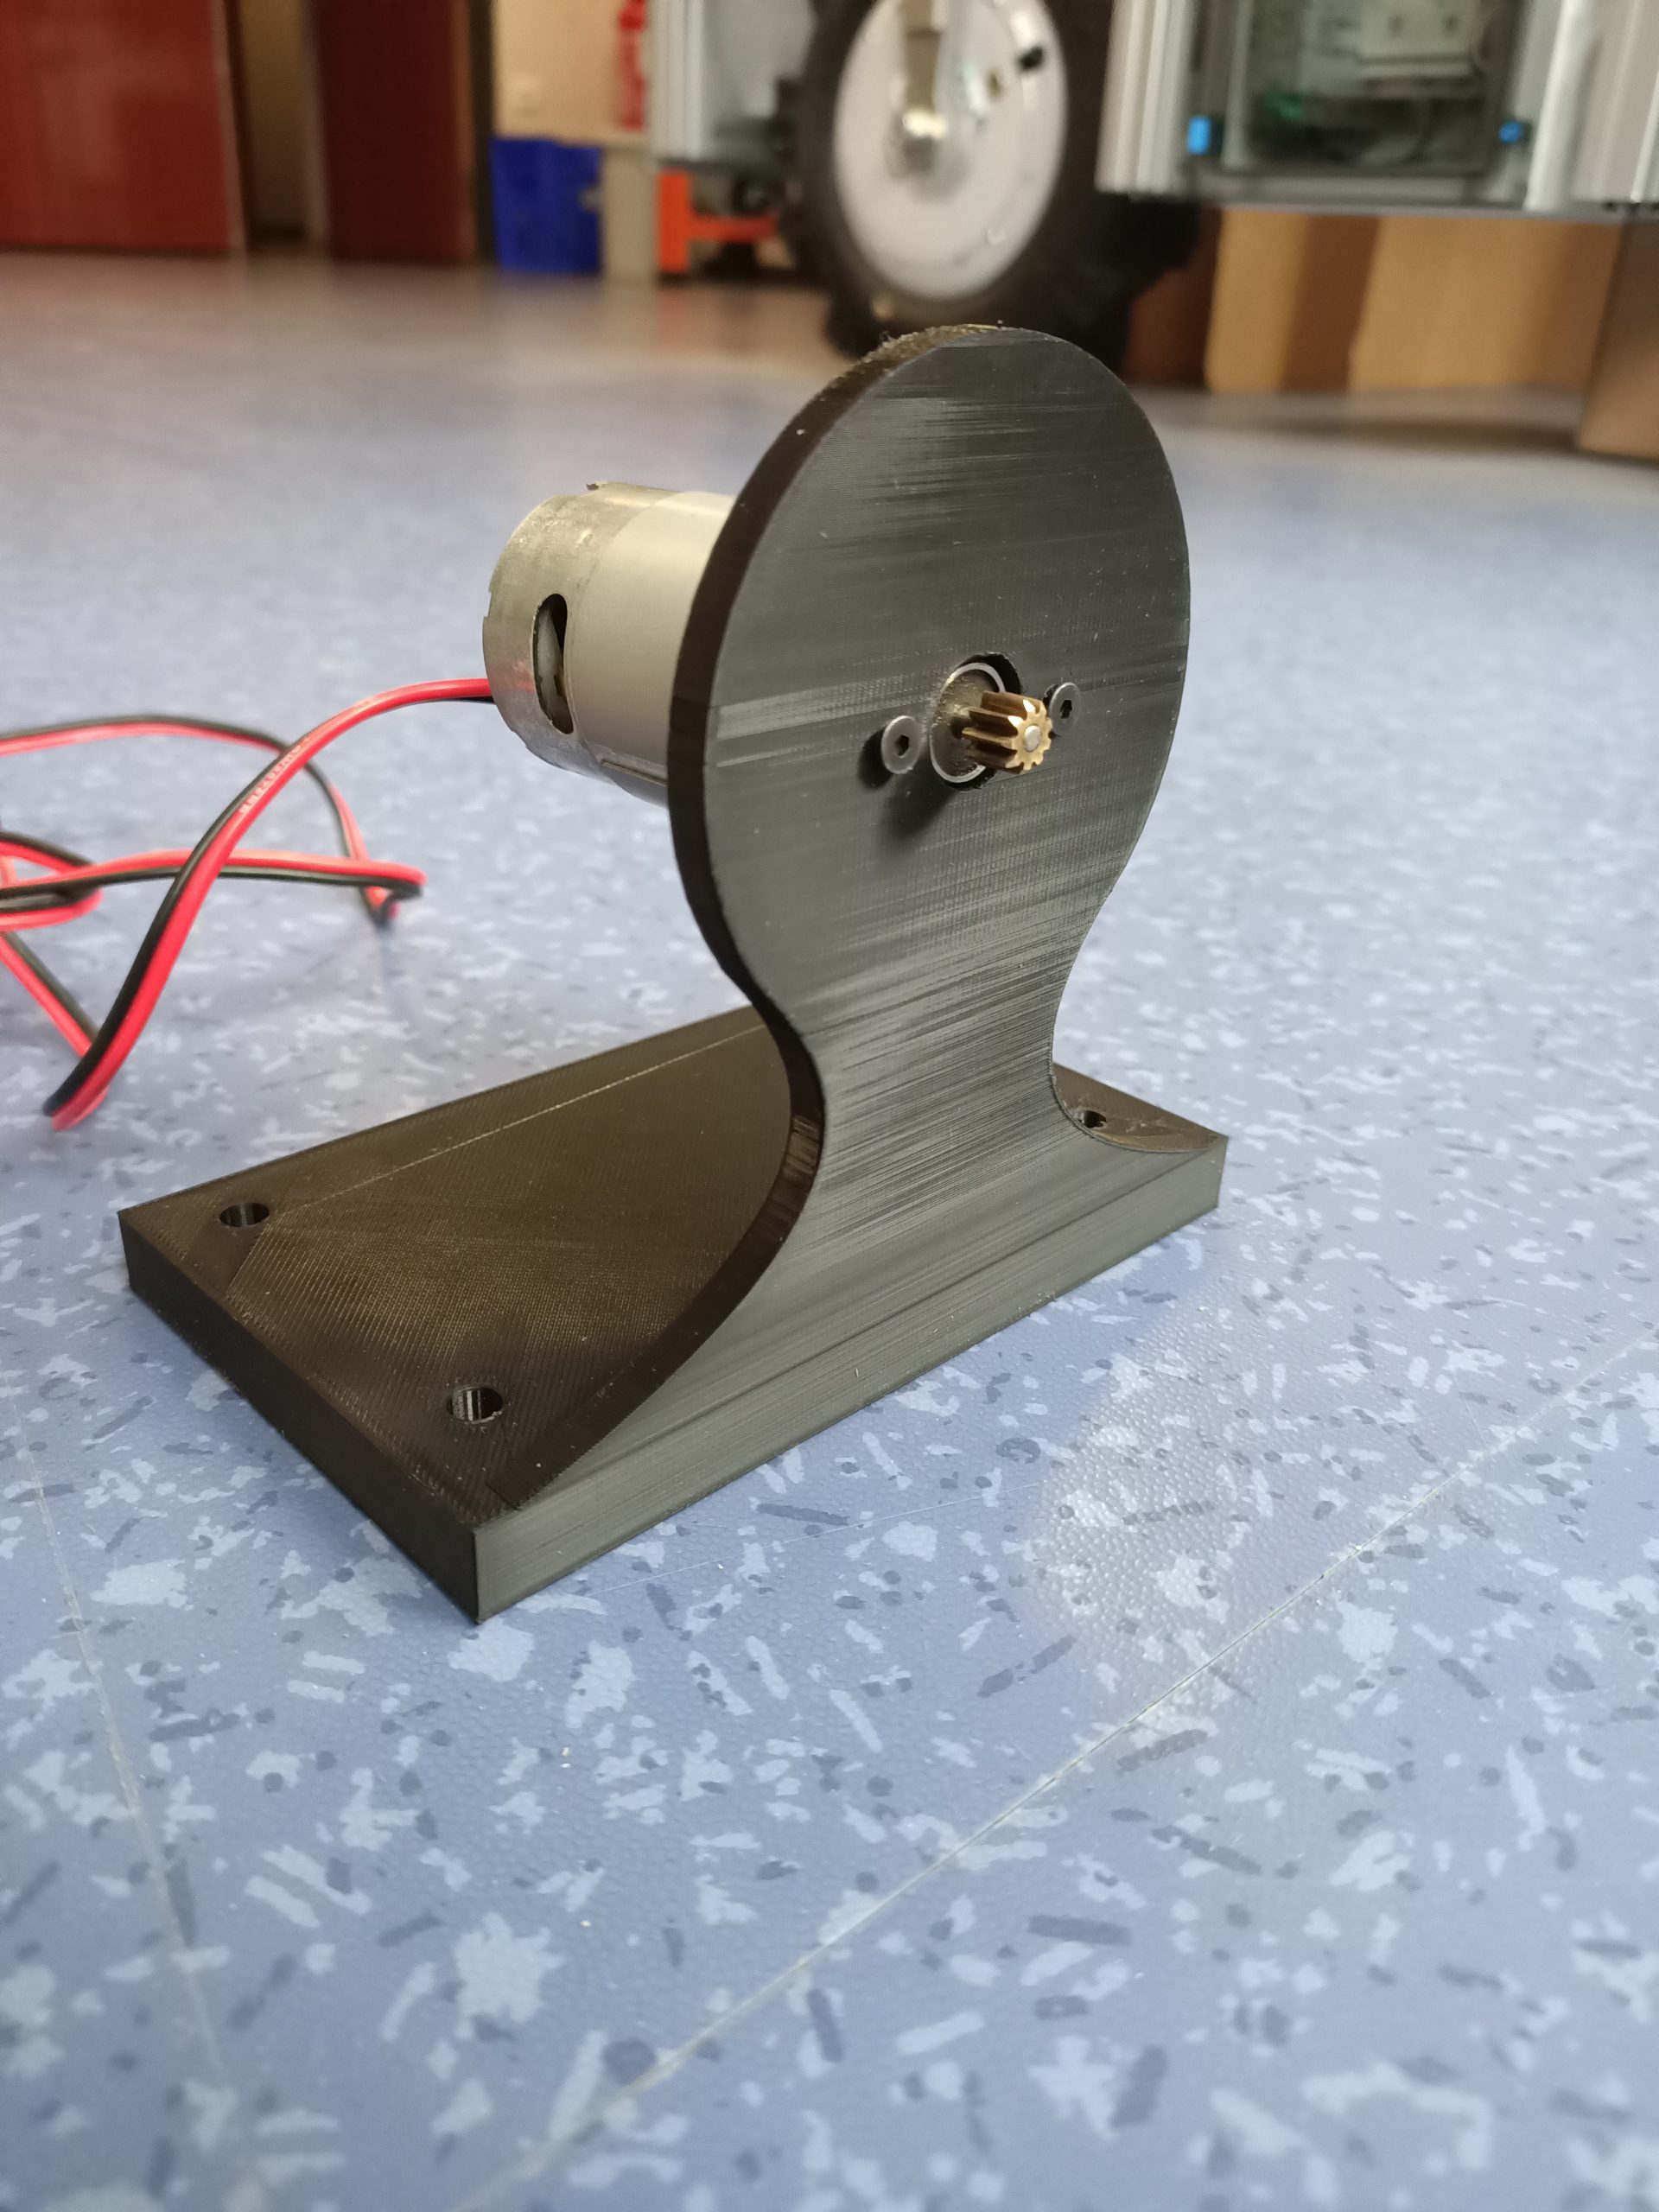
  11. Support moteur imprimé en 3D
  12. Vis
Figure 1 : illustration du matériel nécessaire

Etape 1 : Le circuit electrique

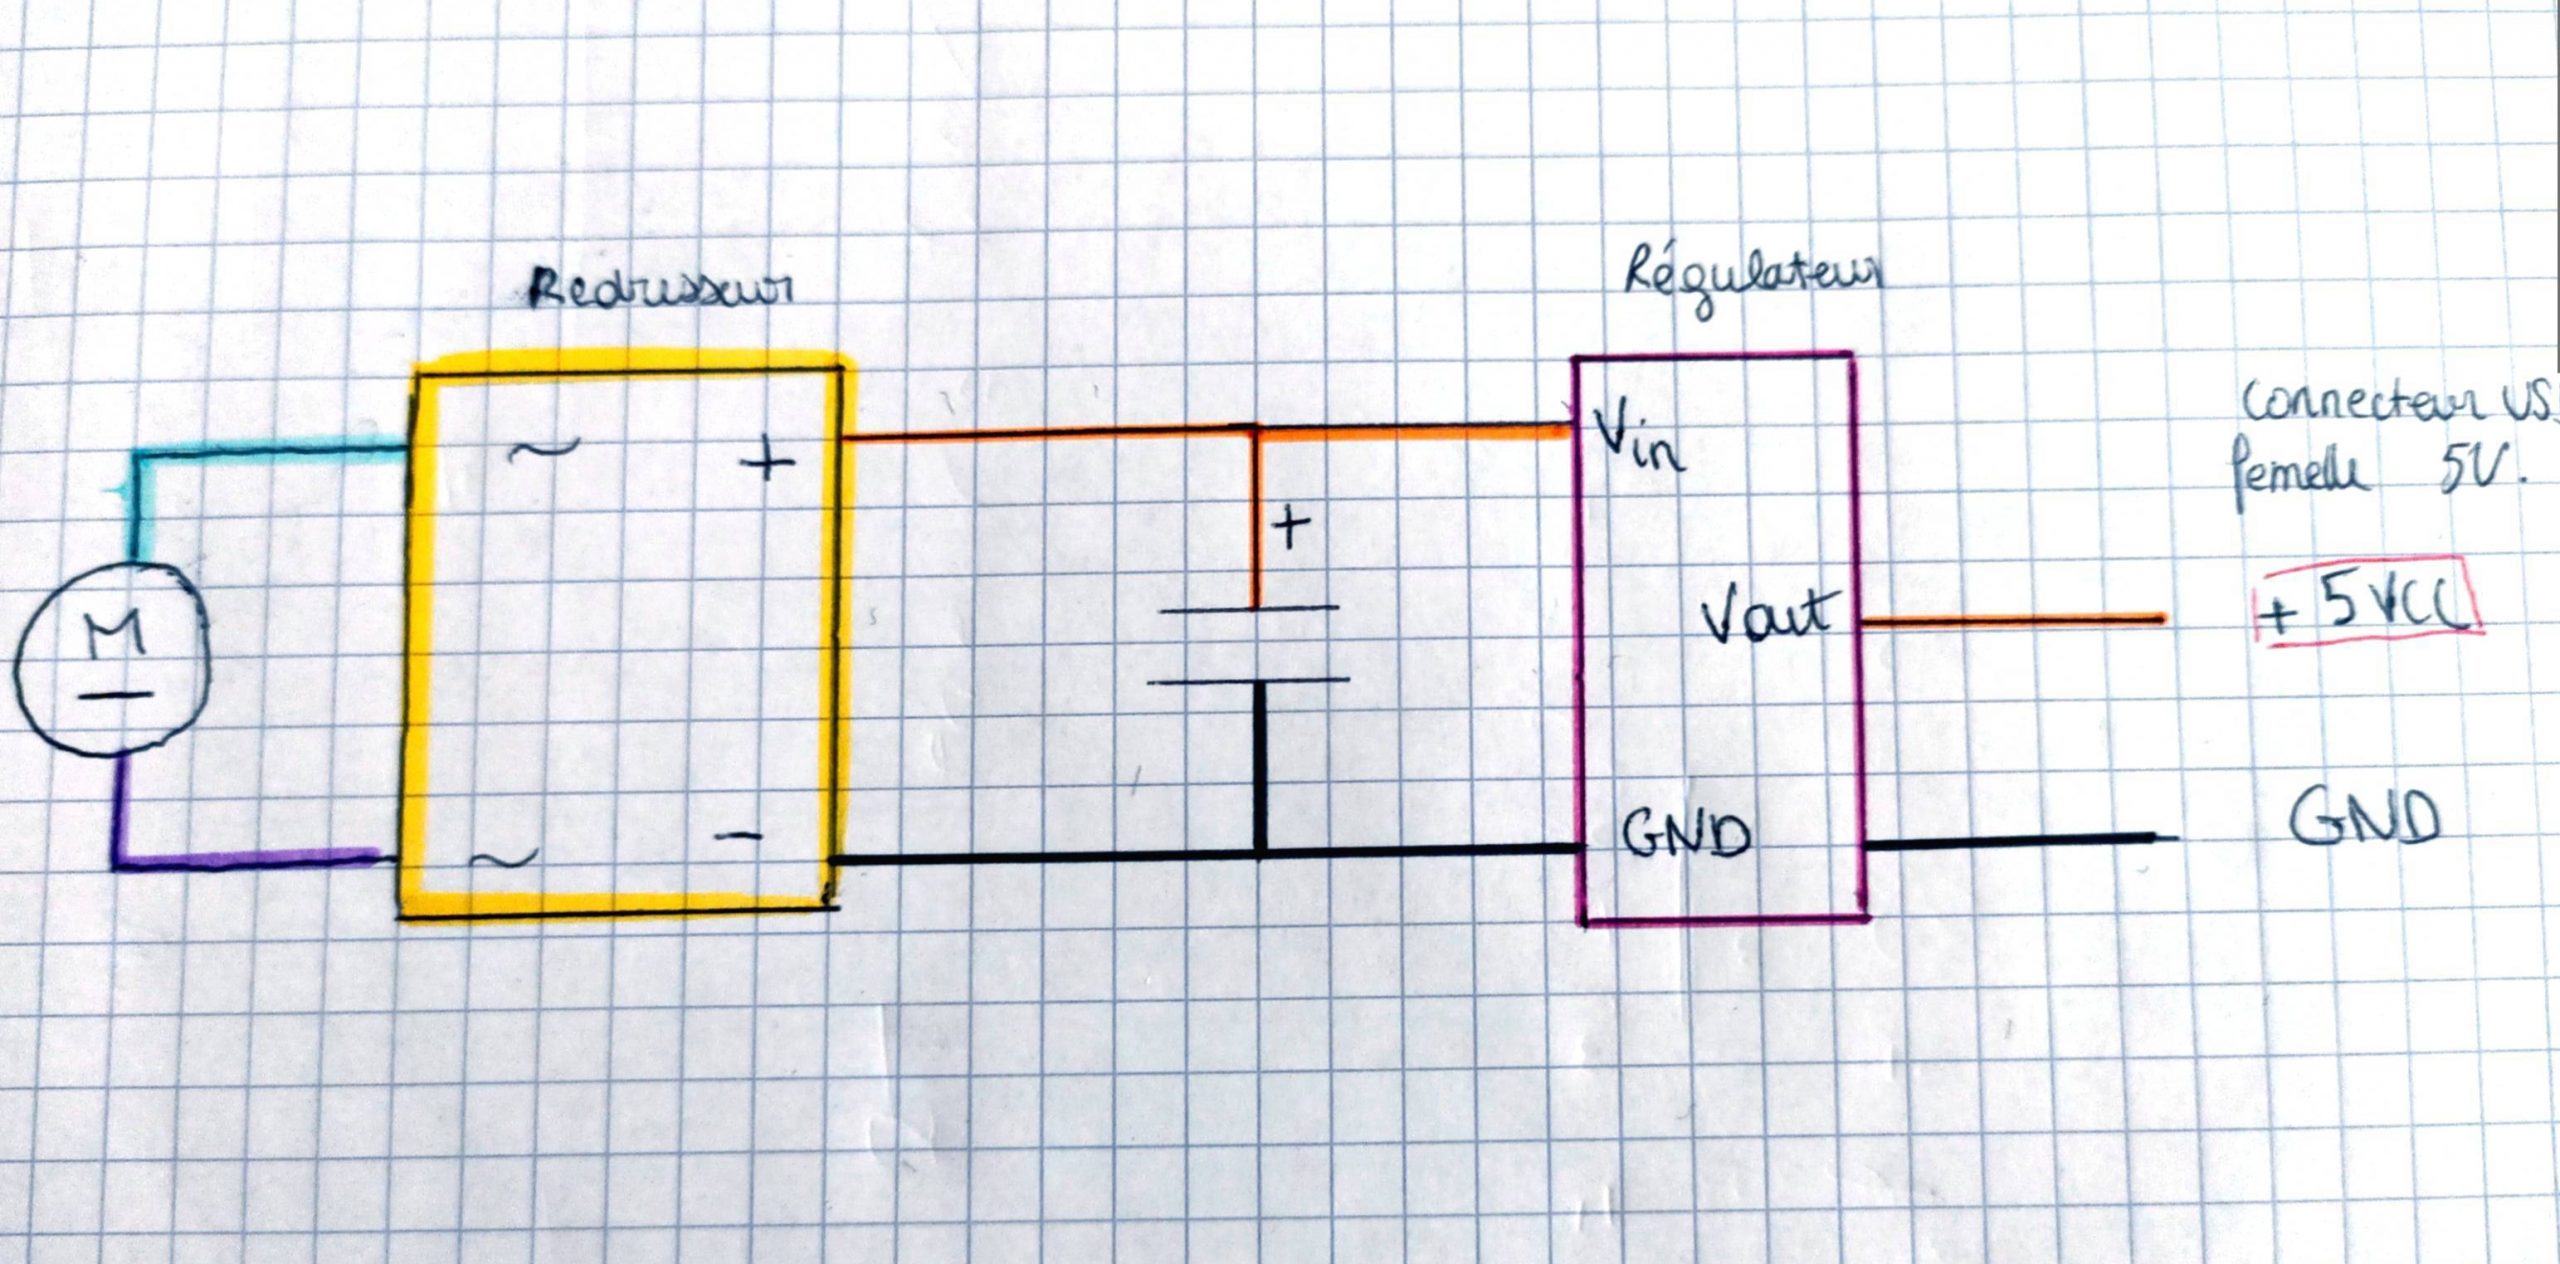
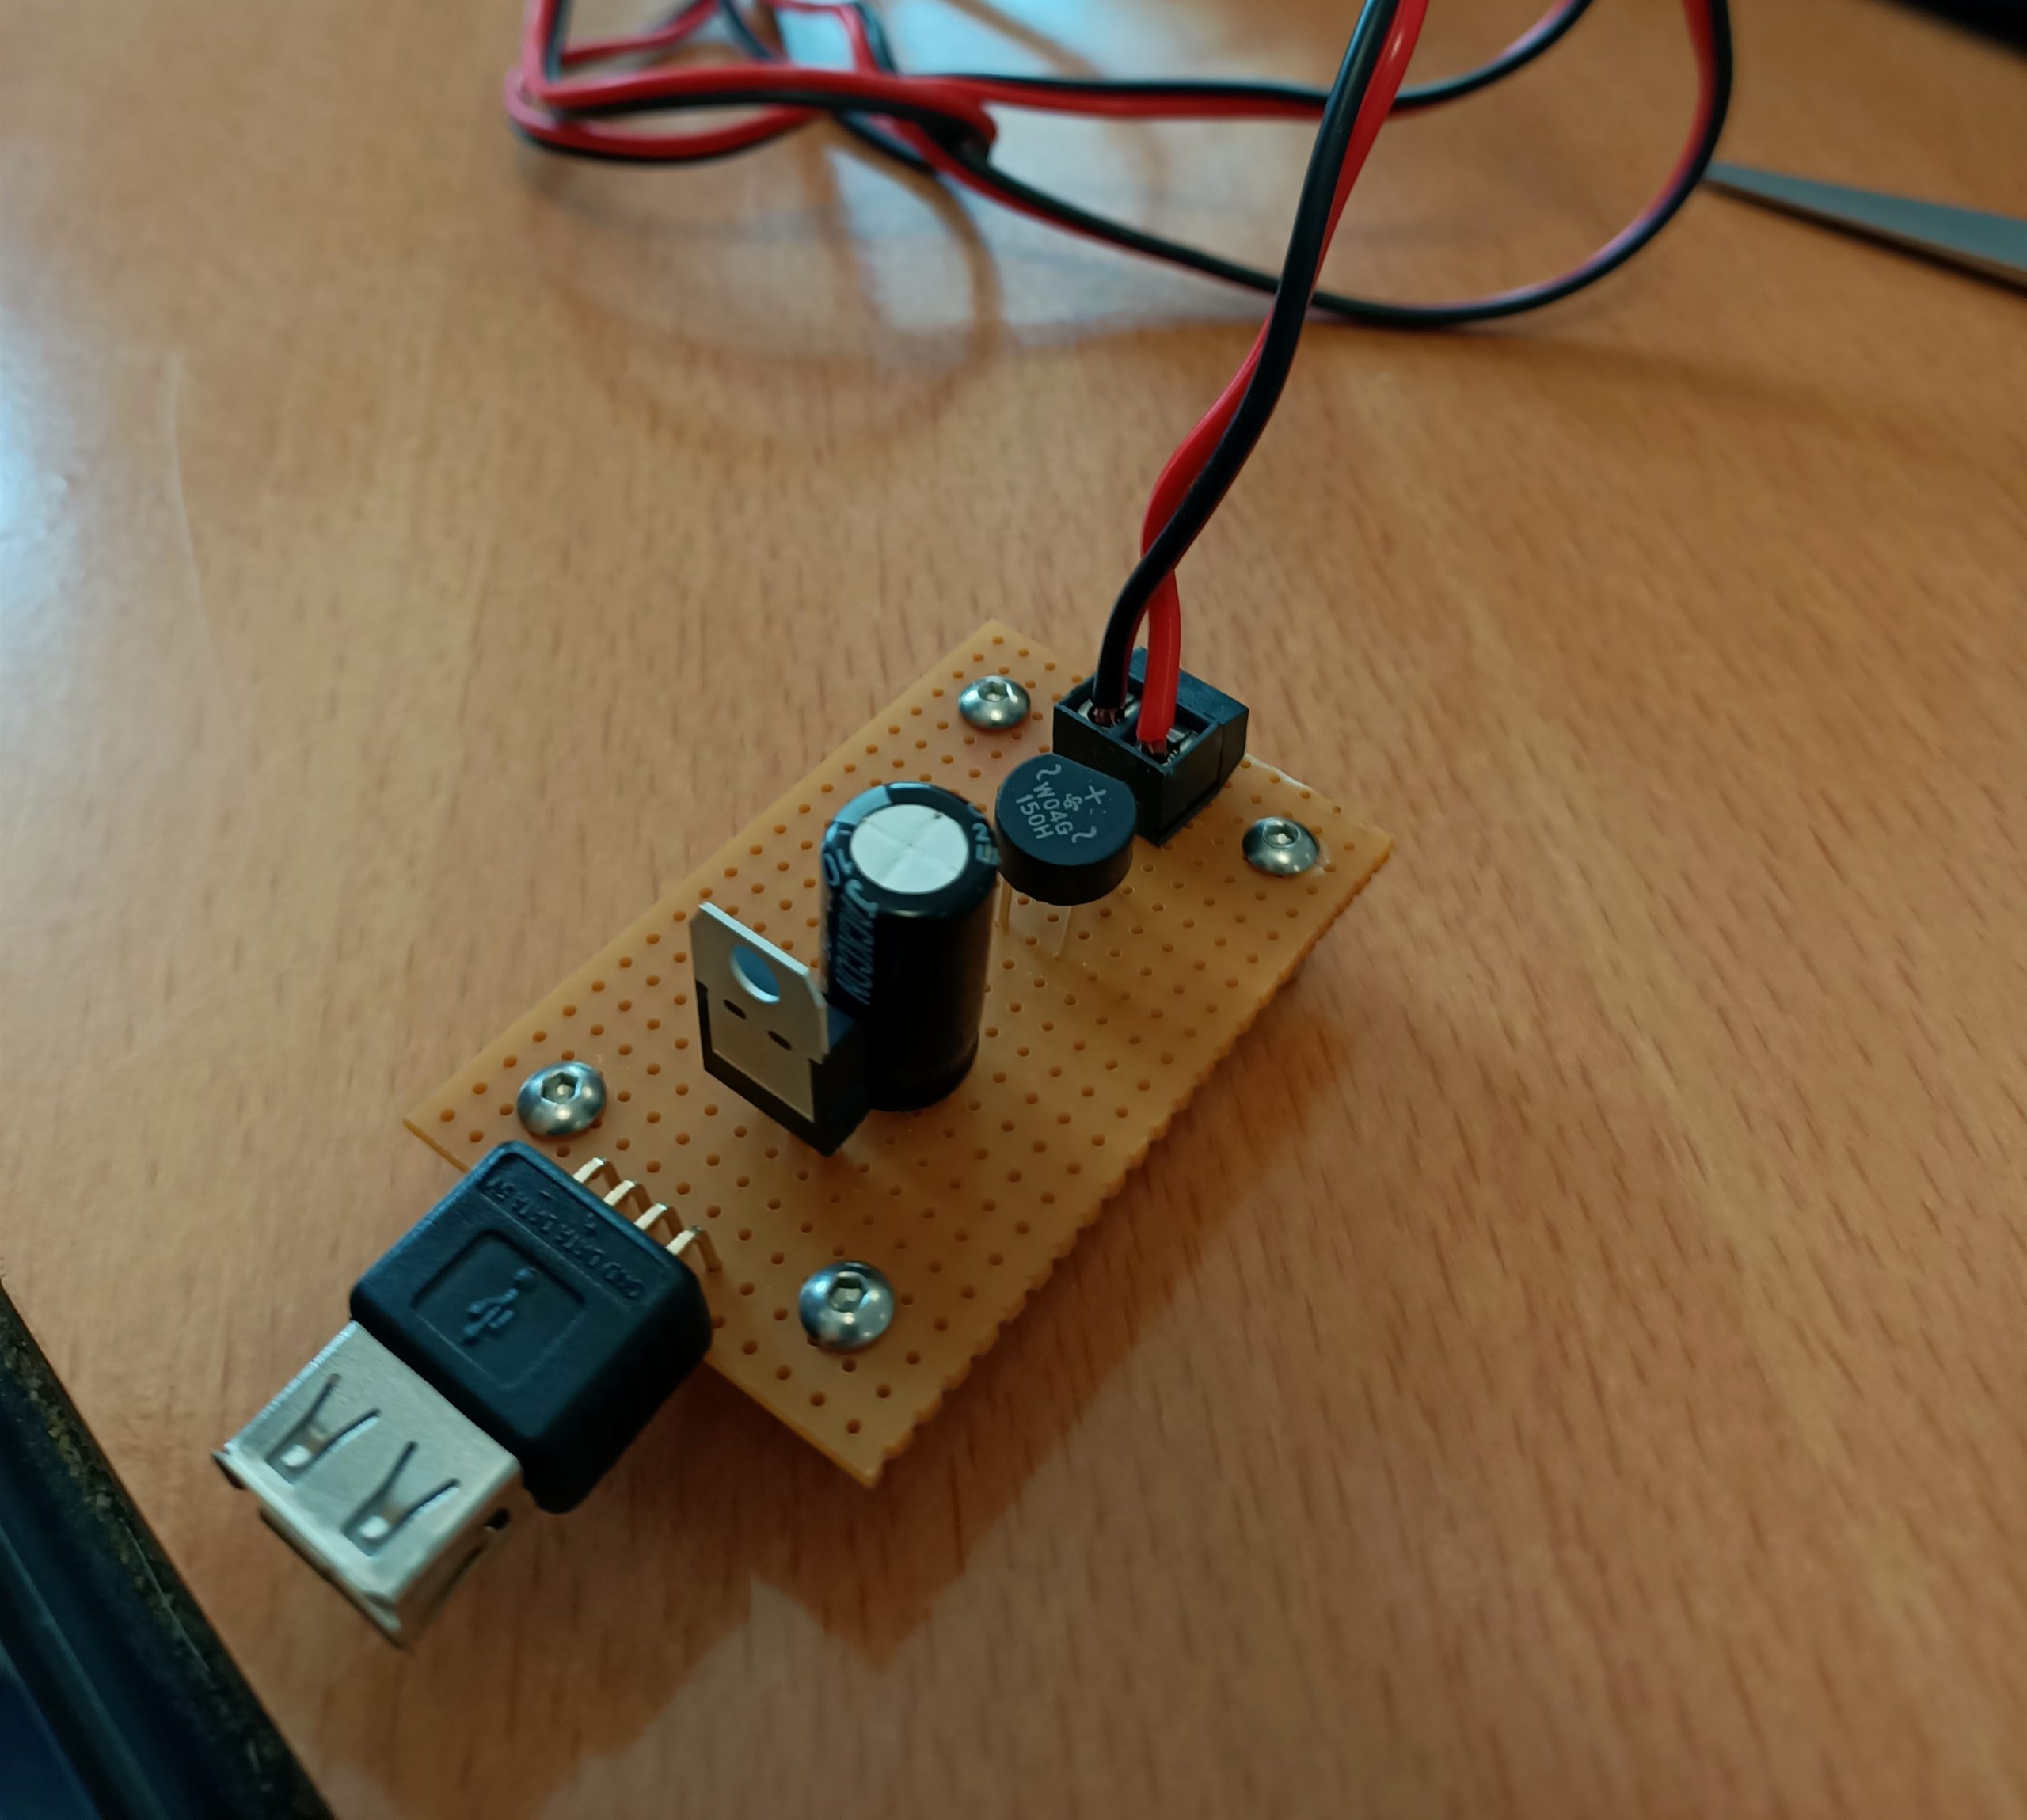
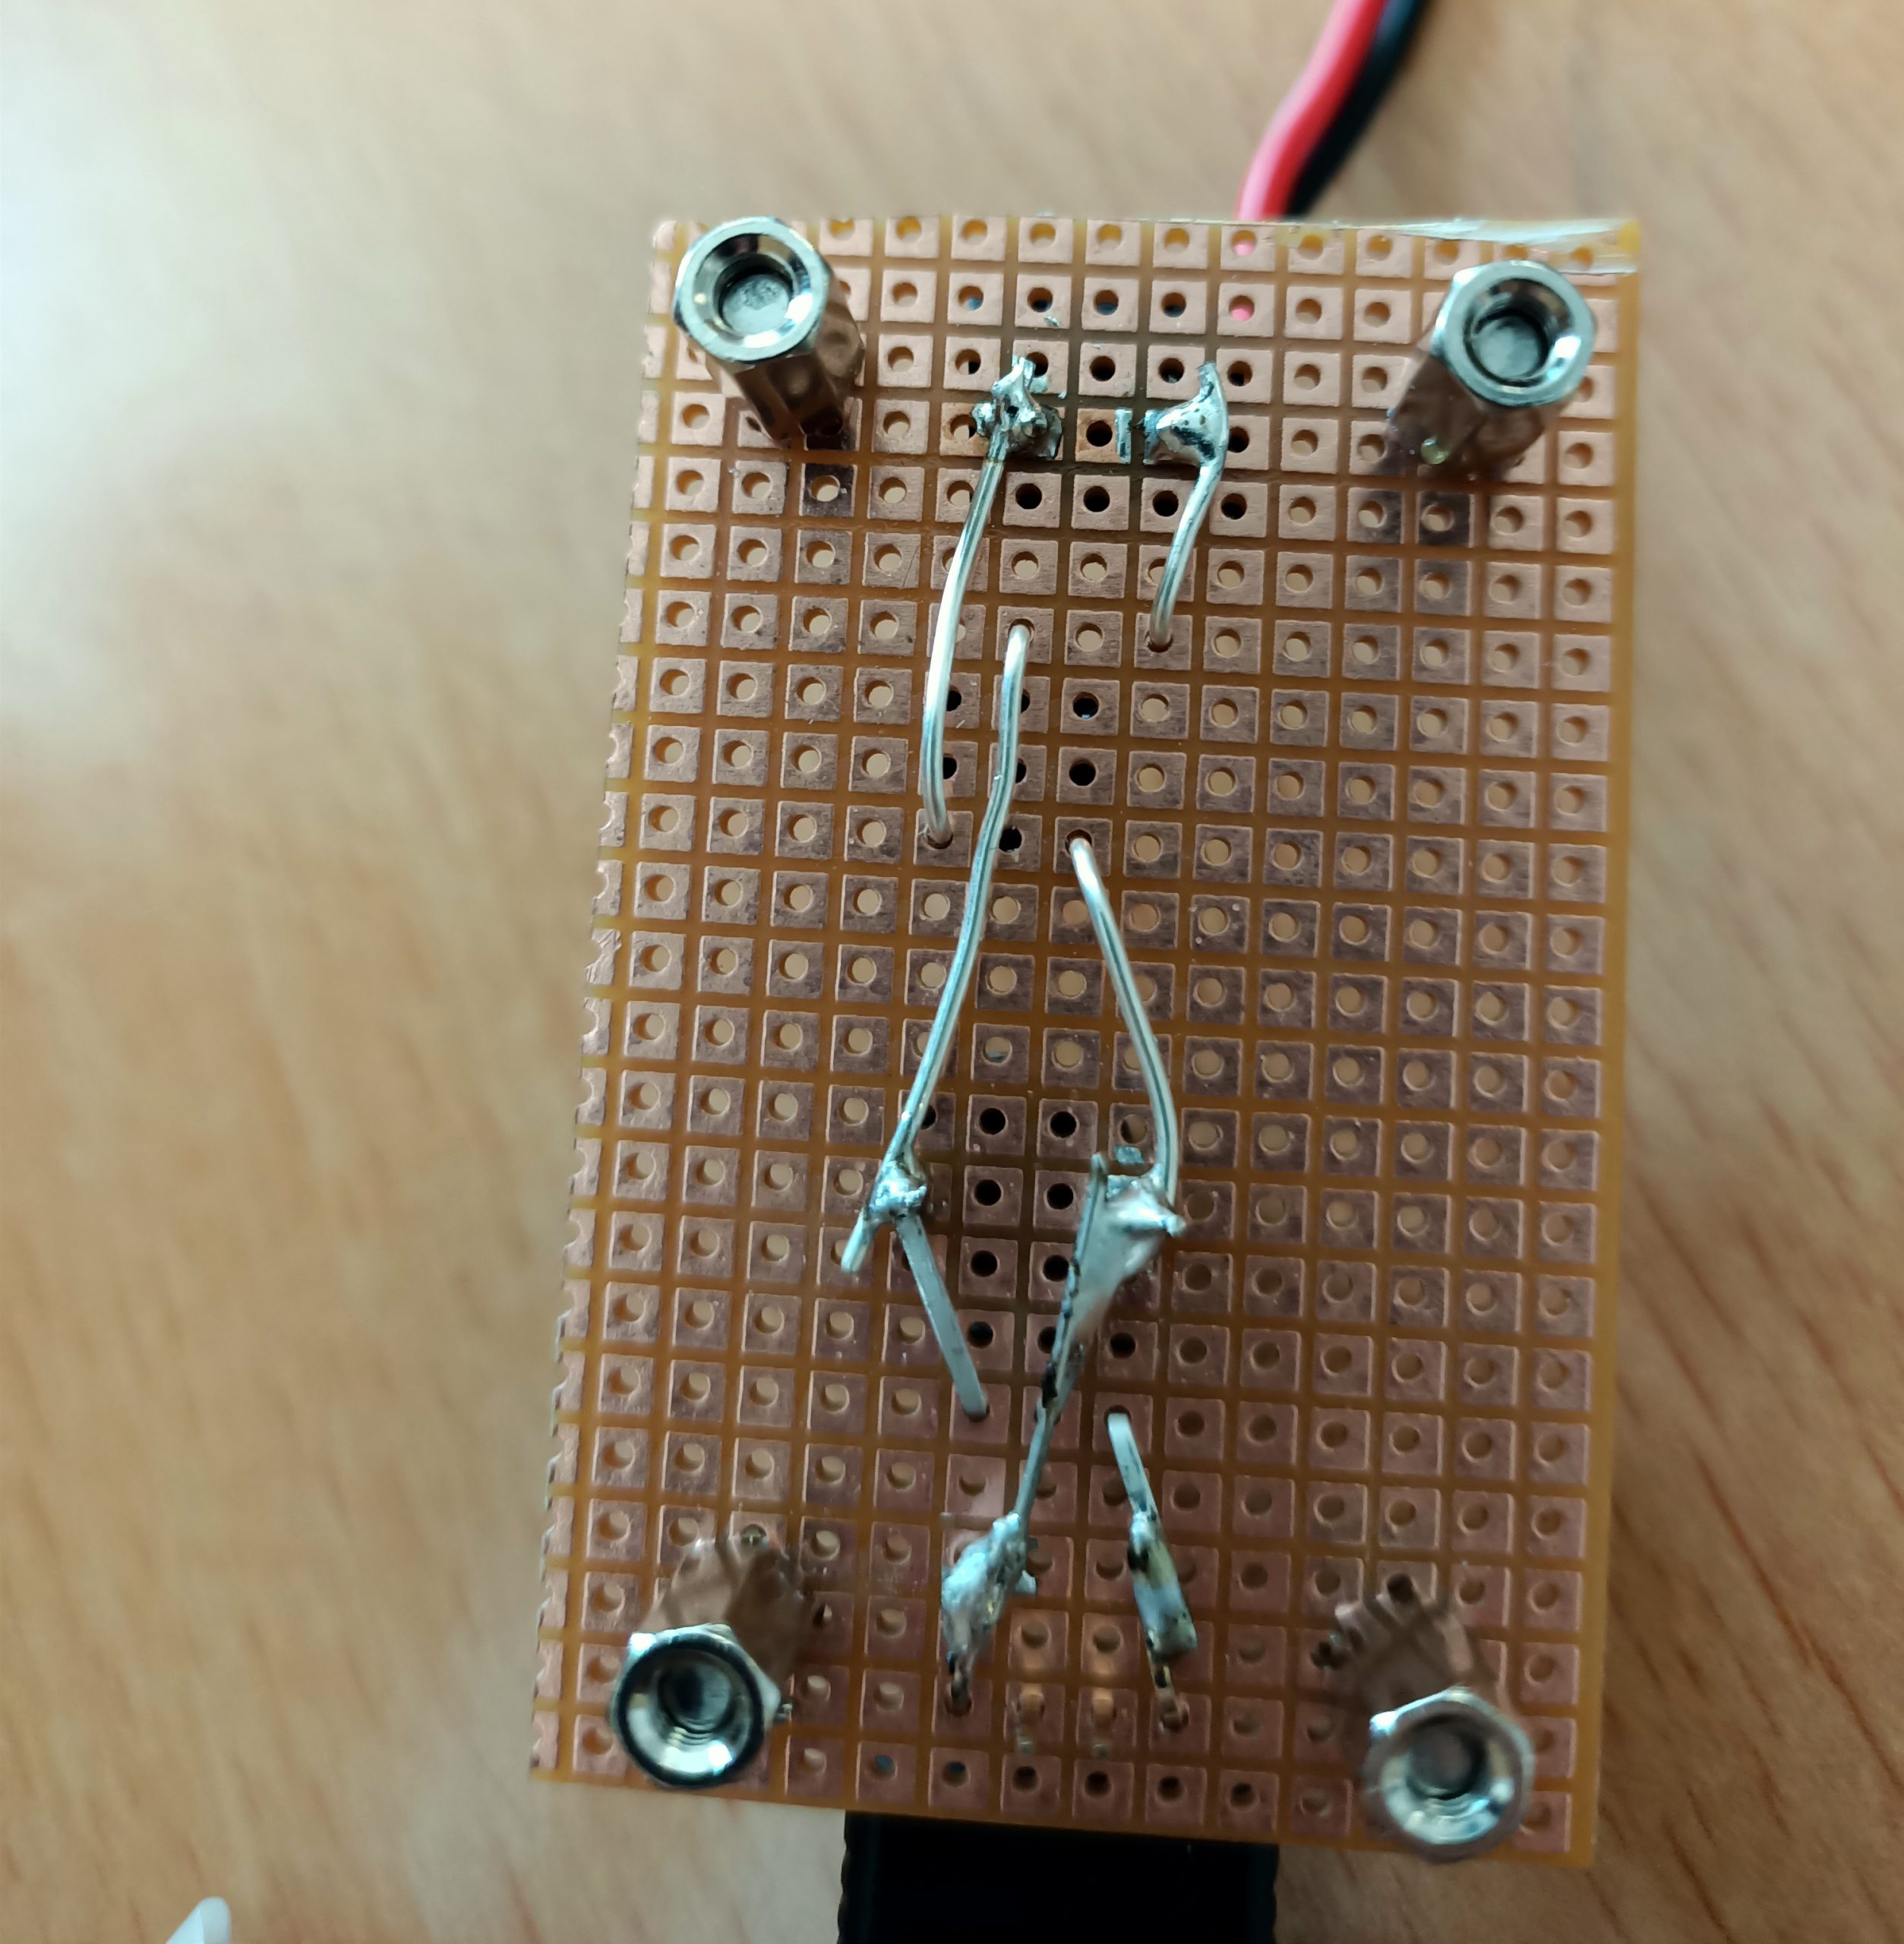
Nous avons commencé par réaliser le circuit électrique car ce sont les premiers matériaux que l’on a reçu. Nous avons utilisé une carte en métal pour poser tous nos composants, puis nous les avons brasés ensemble, en respectant attentivement le circuit suivant.

Figure 2 : Schéma du circuit électrique

Dans un premier temps nous avons intégré la sortie du moteur sur la carte. Puis nous avons positionné le pont de redressement et brasé les branches du moteur à celles de courant alternatif du redresseur.

Dans un second temps, nous avons brasé la branche + du redresseur avec la branche + du condensateur. Et nous faisons de même avec les branches -.

Puis nous brasons la branche + du condensateur à l’entrée du régulateur, et la branche – à la masse.

Finalement, nous relions la branche de sortie du régulateur au la VCC du connecteur USB femelle 5V. Et la masse du régulateur à la masse du connecteur.

Etape 2 : conception du support du circuit

Pour assembler notre planche à notre rotor, nous choisissons de réaliser un support qui retiendra le moteur et le fixera à la planche. Cette planche est elle-même fixée au mât. L’arbre du moteur sera lui lié au moyeu.

Pour ce faire, nous utilisons SOLIDWORKS afin de créer un support ressemblant à l’image ci-contre.

Le support dépend de la taille de notre planche, de la taille du moteur et de la longueur de l’arbre. Nous avons aussi extrudé des cercles du diamètre de nos vis à bois pour faciliter la fixation à la planche. Et le tour est joué.

etape 3 : conception des pâles et du moyeu

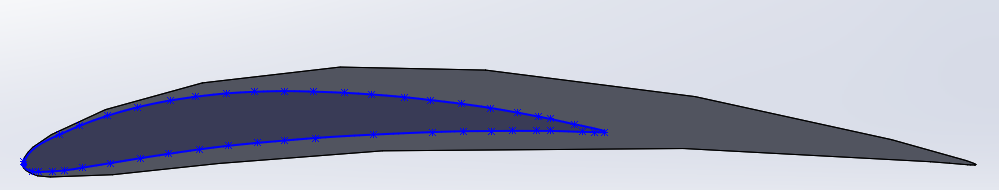
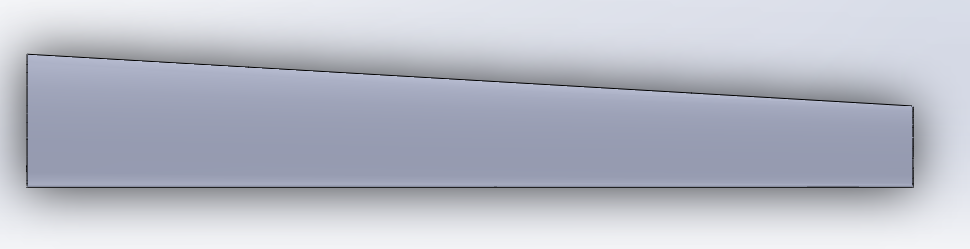
Pour faire le rotor, c’est à dire les pâles et le moyeu, nous avons utiliser l’imprimante 3D. Or il a fallu d’abord faire la conception grâce à SOLIDWORKS. Nous avons cherché le profil de pâle le plus optimal : le profil NACA 6409. Et nous l’avons reproduis dans le logiciel de conception. Puis avec on balaye cette figure pour avoir une pâle plus fine à son extrémité et on la lisse.

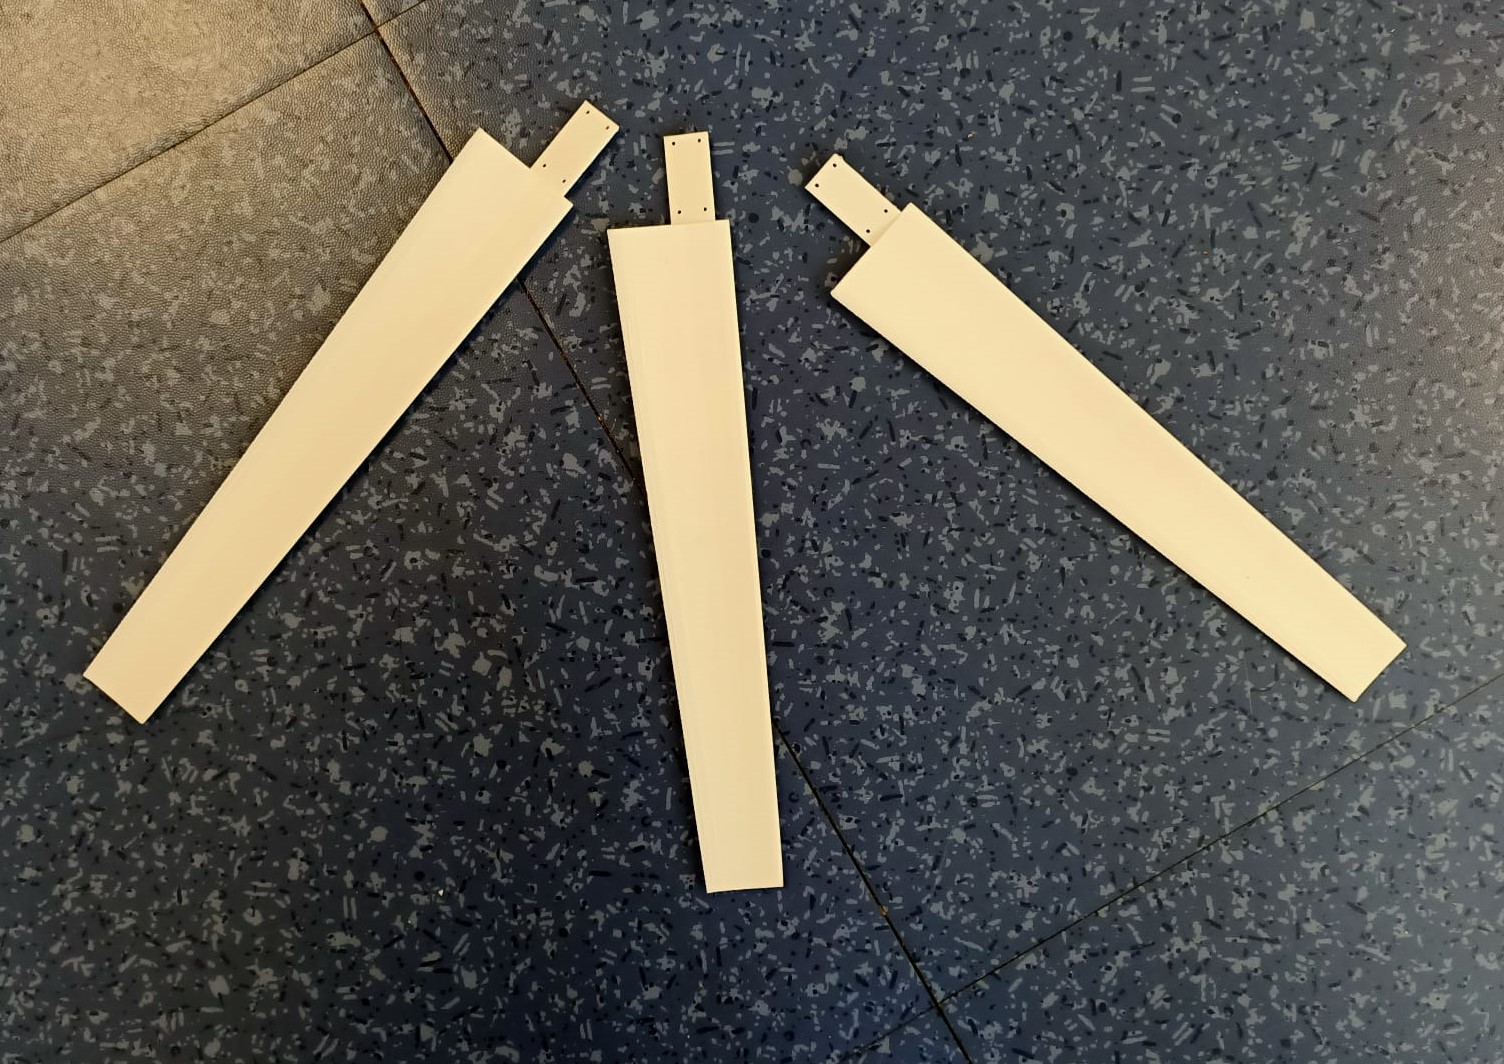
Ensuite il nous fallait en imprimer 3 : nombre de pâles idéal qui observe le meilleur rendement et qui évite d’avoir trop de perturbations entre les pâles.

Figure 6 : Image des trois pâles imprimées

Etape 4 : Decoupe du bois

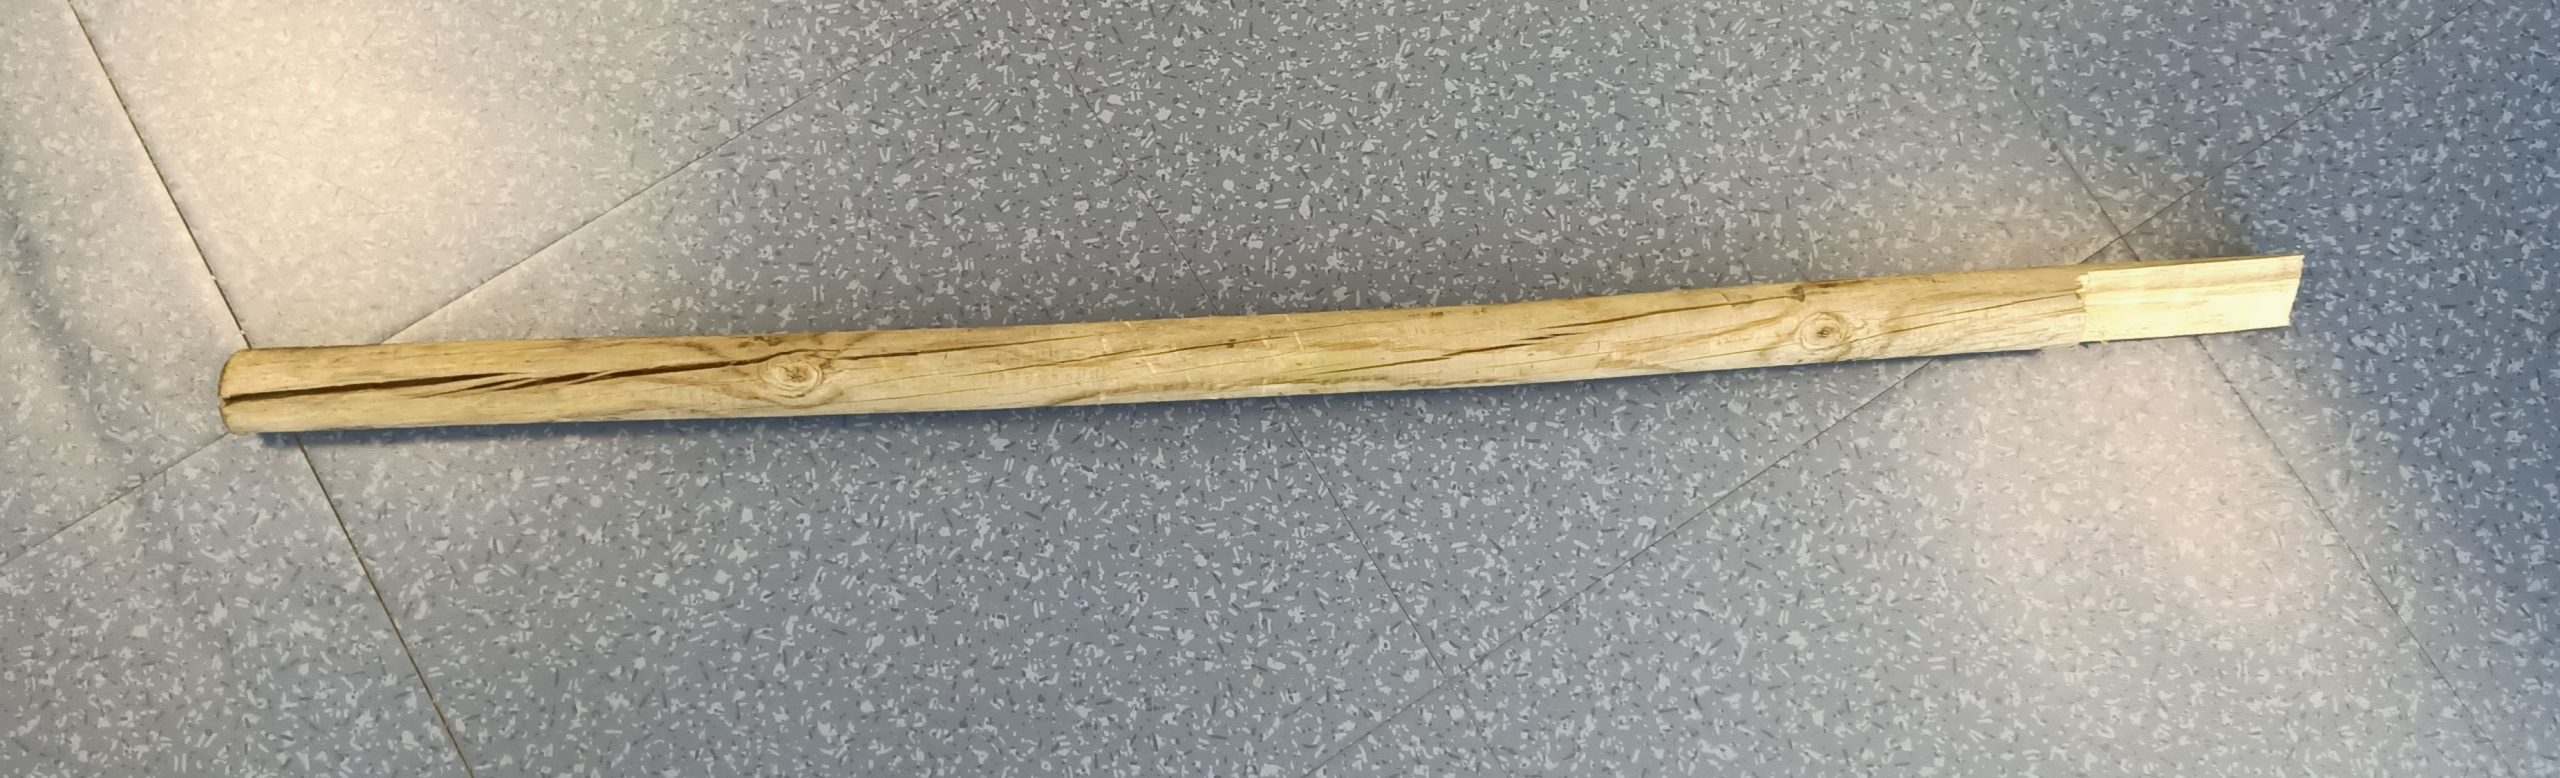
La découpe du bois fut plutôt simple. Il nous fallait une surface plane pour assembler notre mât et la planche. Alors on a découpé notre mât par la moitié sur une longueur de 14 cm, ce qui correspond à la largeur de la planche. C’est cette planche qui permettra de guider l’éolienne et de l’orienter face au vent.

Figure 7 : Image du mât découpé

Etape 5 : assemblage

L’assemblage se fait lui même en plusieurs étapes : il faut mesurer et percer le bois, visser la planche au mat, visser le support à la planche et lier le rotor au moteur.

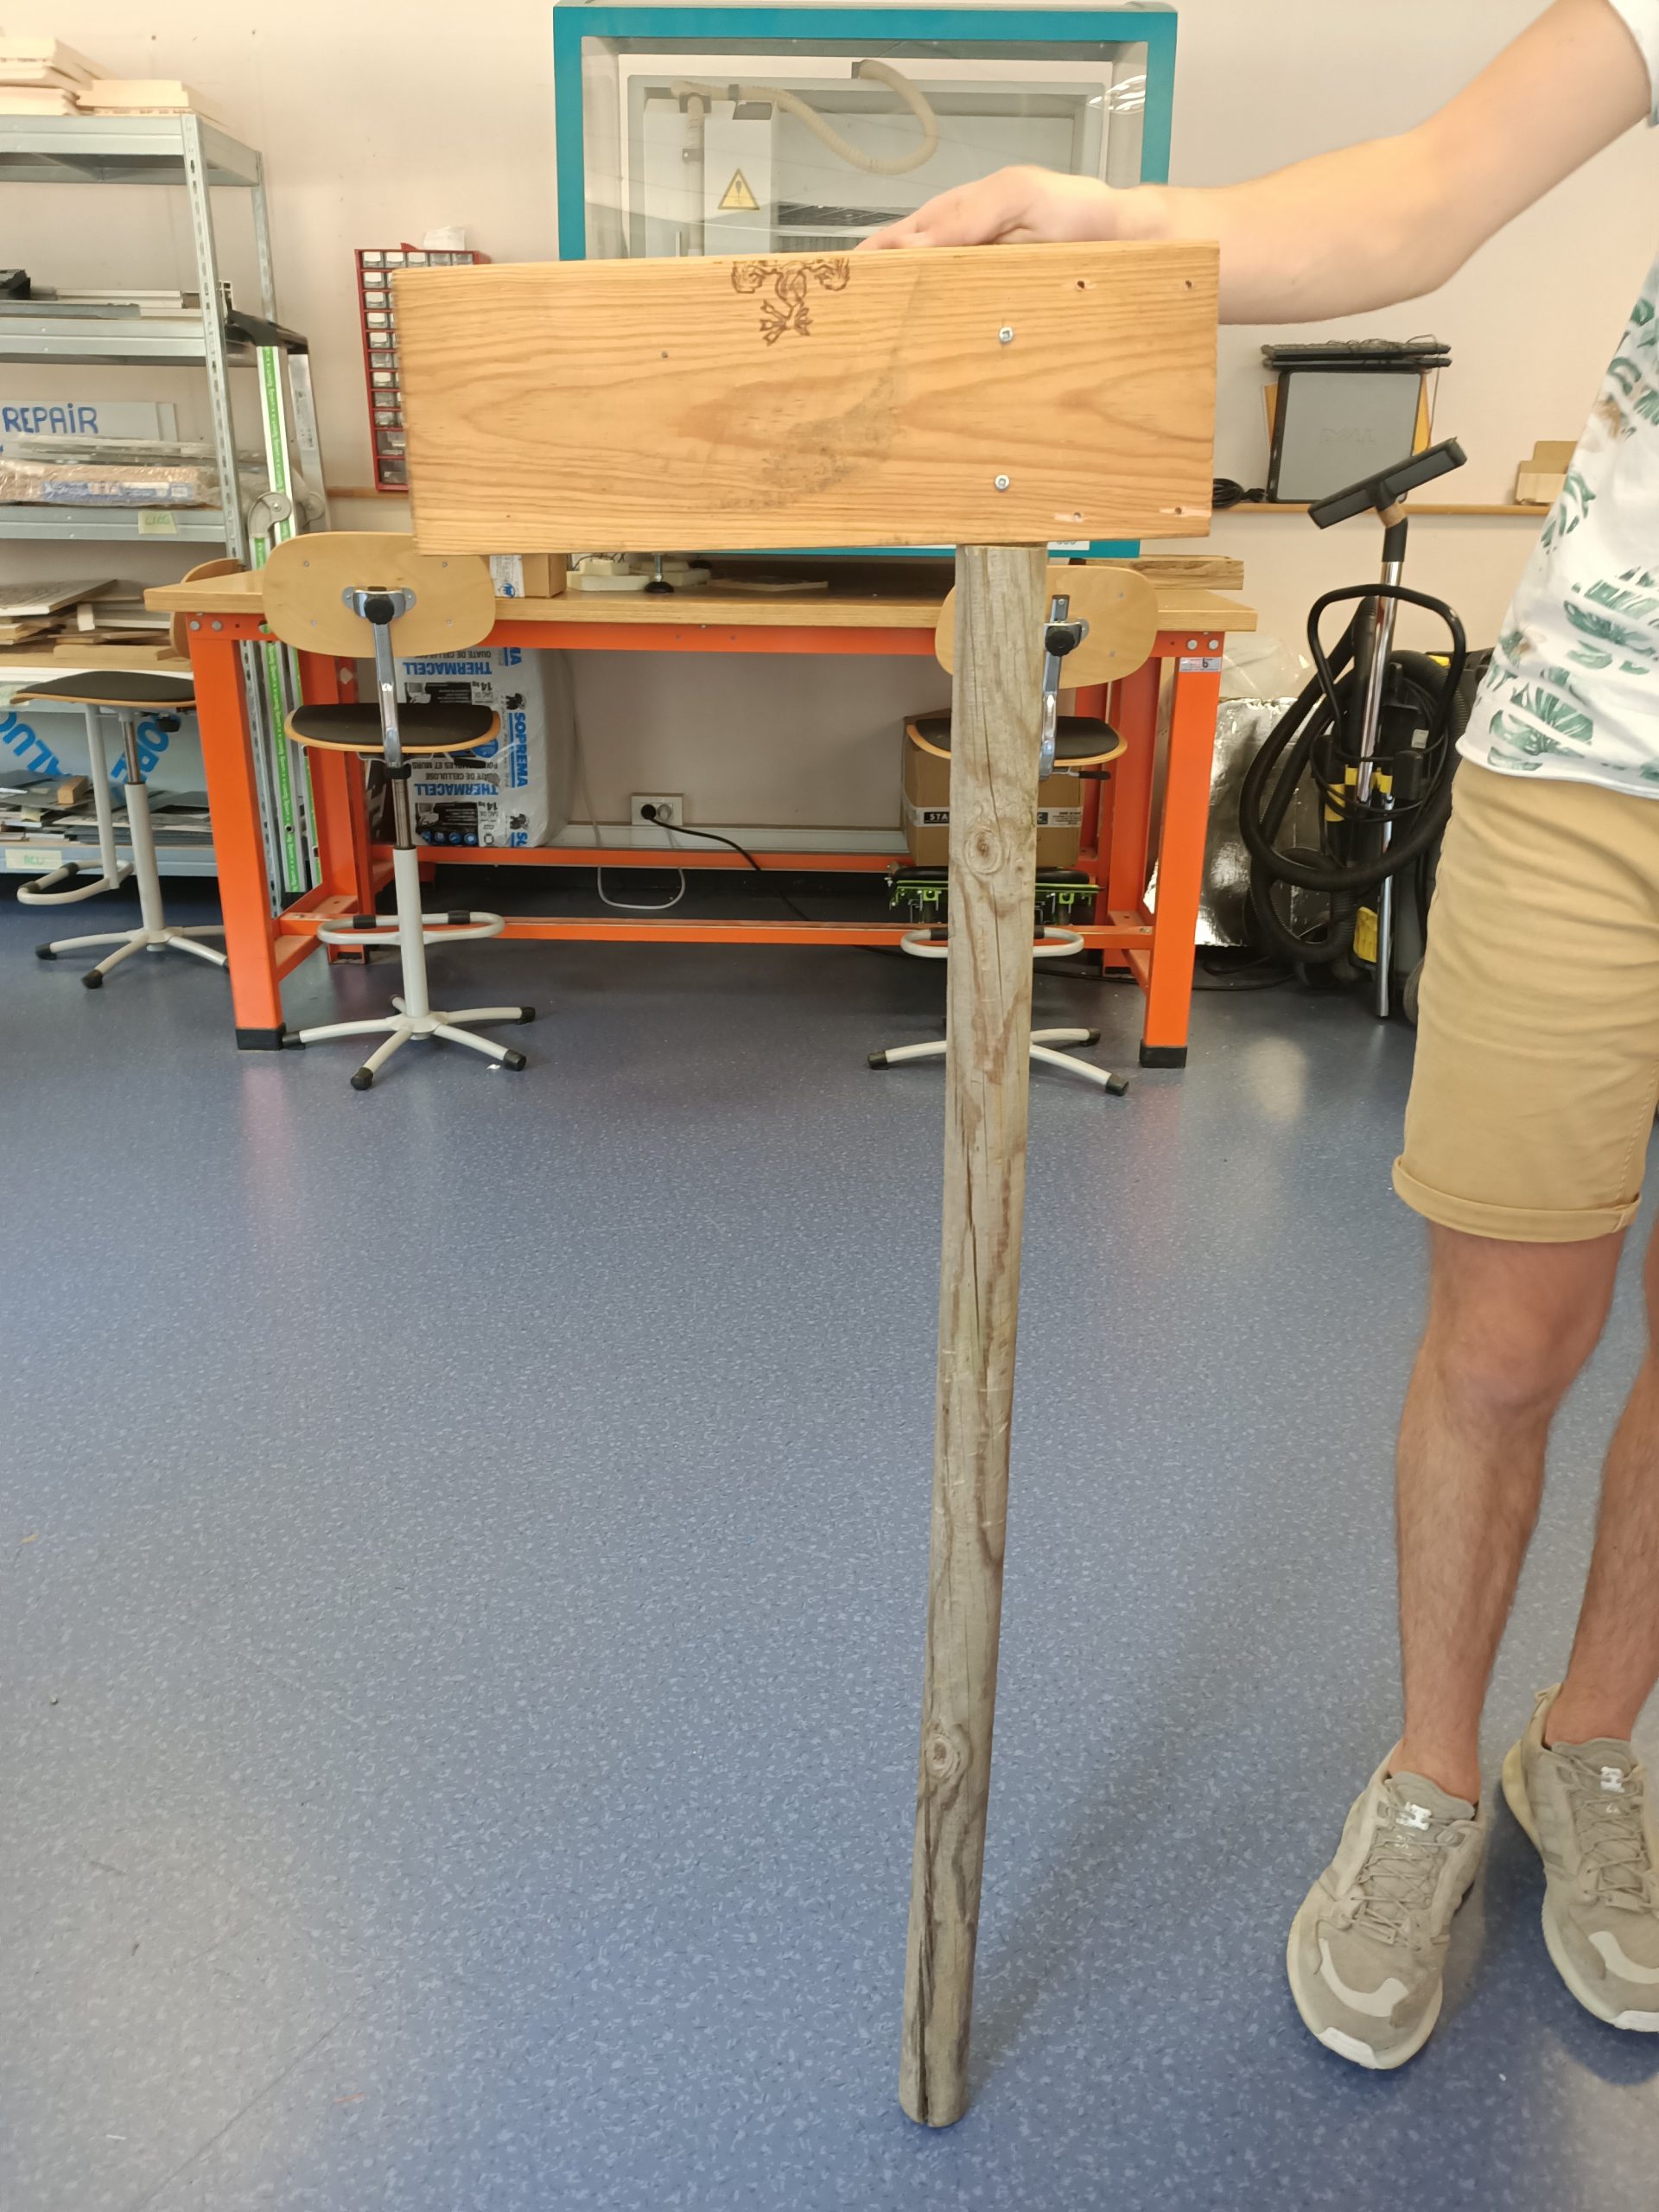
Ainsi nous avons d’abord percé la planche puis nous l’avons vissée au mât.

Figure 8 : La planche vissée au mât

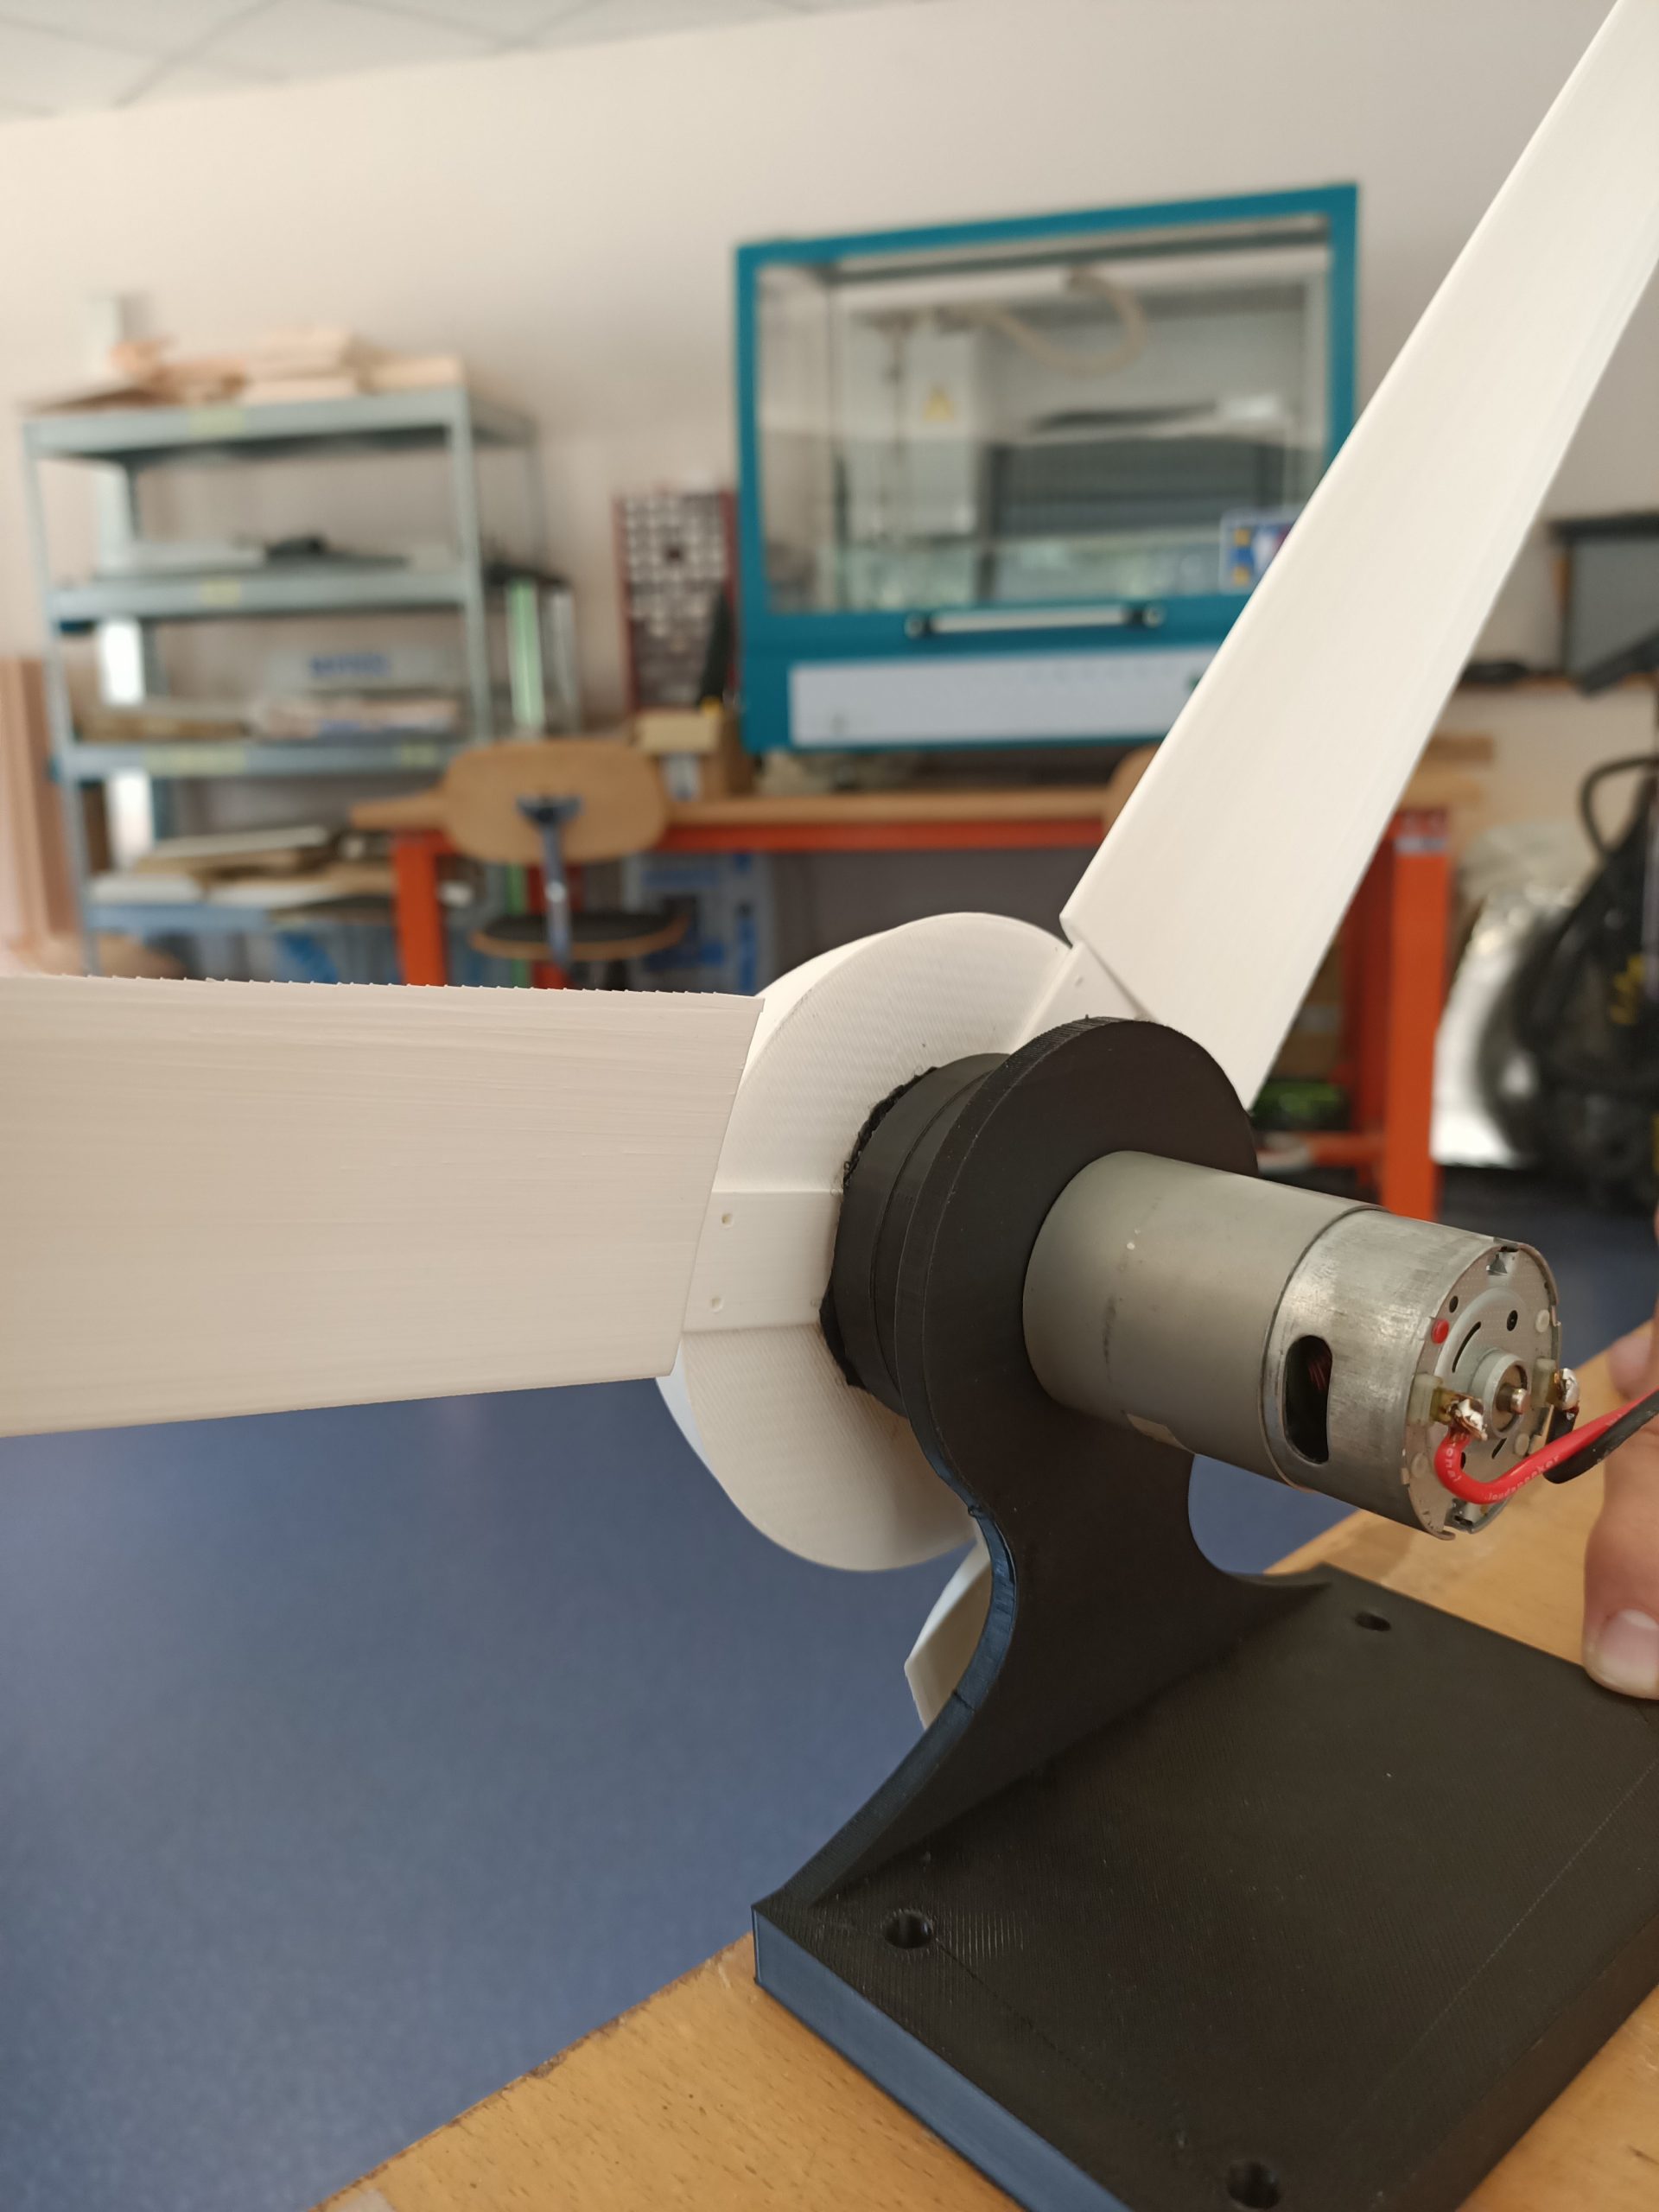
Puis nous avons lié les pâles au moyeu avec de la colle forte. Et de la même manière nous avons fixé le moyeu à l’arbre. Afin que ce dernier soit entraîné par la rotation des pâles.

Figure 9 : Le rotor fixé à l’alternateur

Enfin nous avons vissé le support à la planche, à l’aide de 4 vis et de 4 écrous.

Conclusion

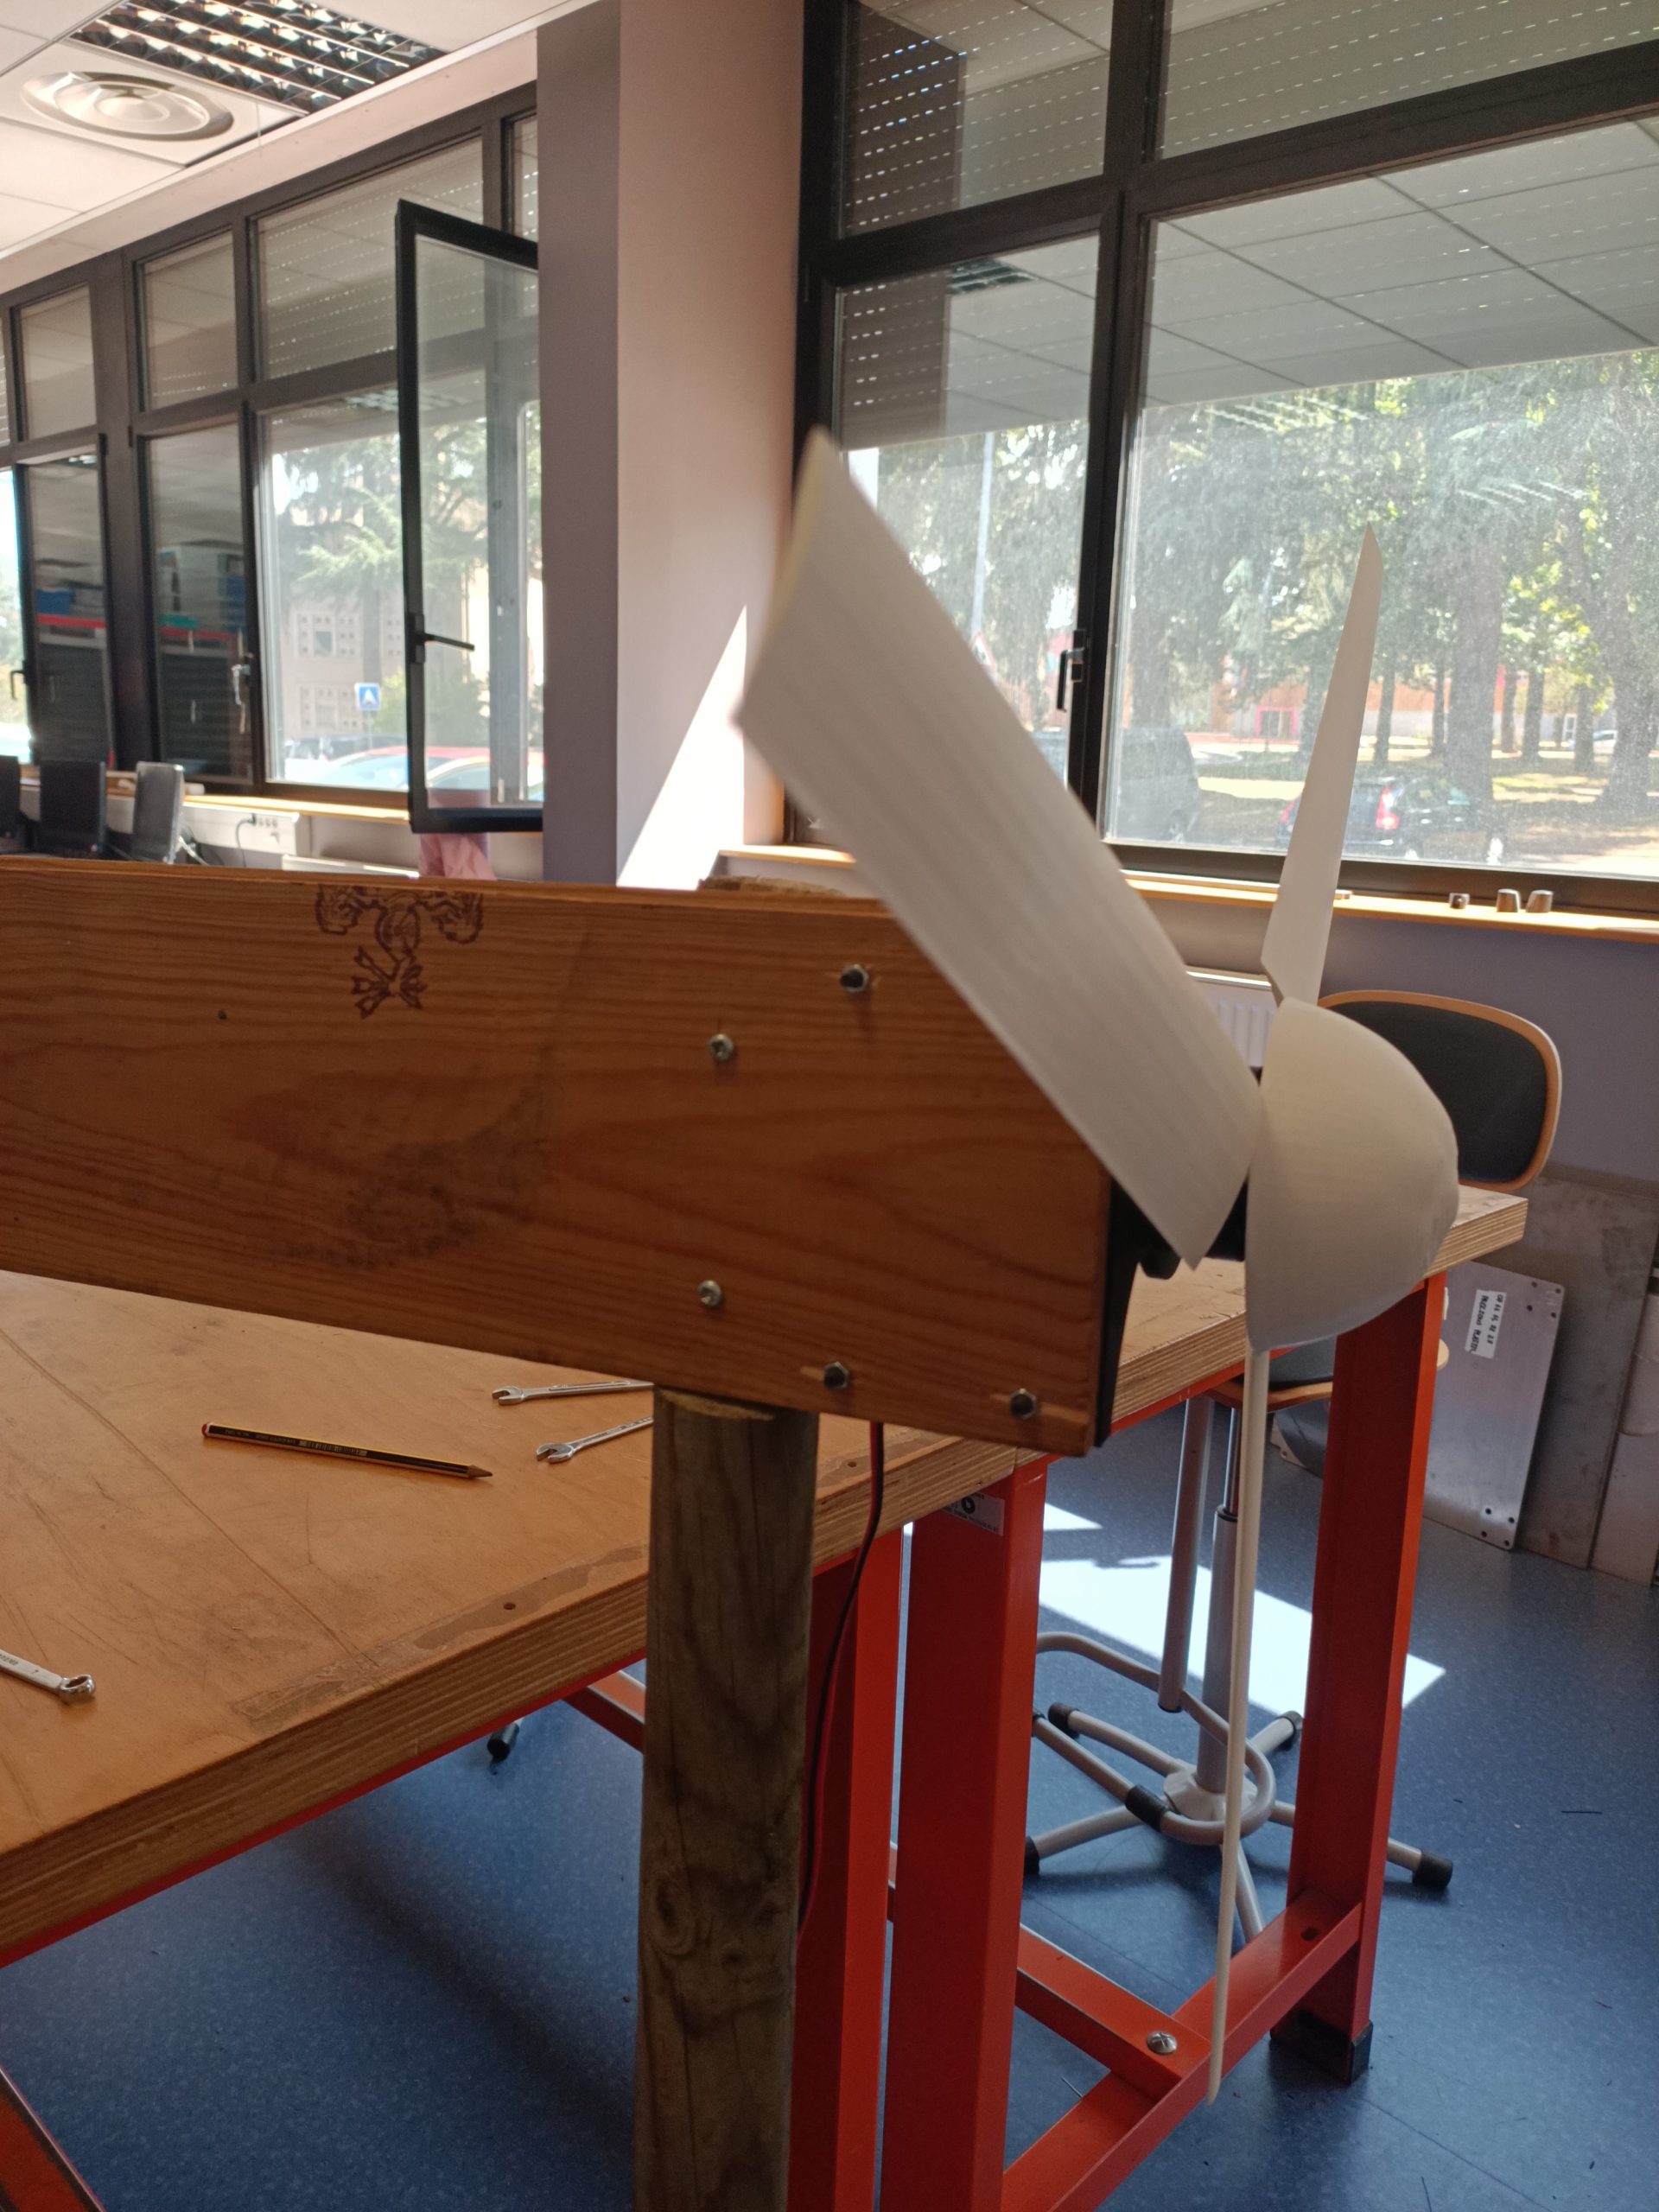
Pour conclure, cette éolienne low-tech est plutôt rapide à faire, elle n’utilise pas beaucoup de matériaux neufs mais a un système électrique insuffisant pour charger un téléphone. A notre plus grand regret.

Figure 11 : Vidéo de l’éolienne en rotation
Sean GALLAGHER, Maxime HERBRETEAU, Léane NEVEU

Création d’un robot magicien

Bonjour et bienvenue à vous sur cet article.

Nous sommes Manon Boursicot et Anthonin Devas, deux étudiants de deuxième année à Polytech Angers et comme tous les deuxième année ici, nous devions travailler sur un projet durant une centaine d’heure pendant notre second semestre.

Nous avons choisi en tant que projet de travailler sur un robot, mais pas n’importe quel robot. En effet, notre projet est de créer un robot magicien. Ce robot pourrait servir à Polytech en tant que représentant des projets de deuxième année lors des forums ou portes ouvertes car c’est un projet que l’on peut montrer facilement. Ce projet a été inspiré par un robot existant créé par Mario the Maker Magician dont vous pouvez retrouver des vidéos sur YouTube, comme celle-ci par exemple : https://www.youtube.com/watch?v=WYQEZXXEfhc

Nous n’avons malheureusement pas réussi à terminer notre projet mais nous allons tout de même vous le présenter et vous en parler.

Maintenant, vous vous demandez peut-être ce que veut-dire un “robot magicien”. C’est tout simplement un robot capable de réaliser un tour de magie. Ce projet comprenait beaucoup d’étapes différentes. Pour réaliser ce robot, nous avons dû, tout d’abord, lui trouver un tour. Nous avions comme contrainte supplémentaire qu’il devait le réaliser plusieurs fois d’affilée sans intervention humaine. Une fois trouvé, nous avons dû créer le design, puis le modéliser en 3D avant de finalement l’imprimer grâce aux imprimantes 3D présentes dans l’établissement. Tout ça représente la partie mécanique, à côté de ça, il y avait la partie programmation où nous avons dû créer tous les mouvements que ferait le robot en language Python à l’aide d’une carte Raspberry Pi ainsi que faire fonctionner un écran. 

Le design

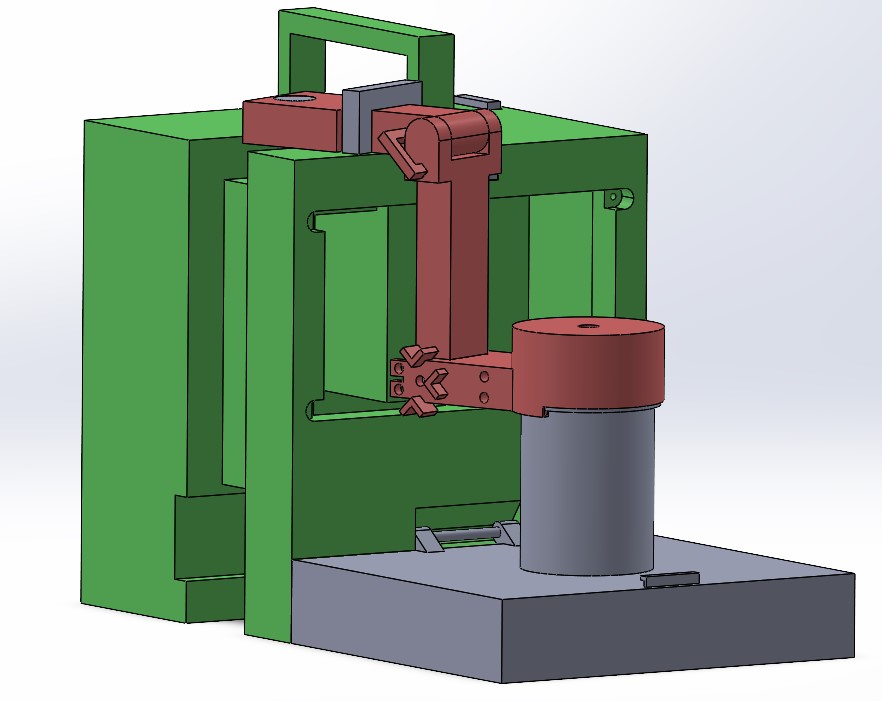
Pour le design, nous avions comme contrainte qu’il soit facilement transportable. C’est donc pour cela que nous avons décidé de faire un cube. Nous avons rajouté un bras pour qu’il soit capable de réaliser le tour.

Modèle 3D contenant le cube (en vert) et le bras (en rouge)

Nous voulions donner de la vie à notre robot et du plastique qui bouge ne suffirait pas. Nous avons donc ajouté un écran et créé des animations qui se jouerait pour que le tour soit plus expressif et par la même occasion, cela pourrait distraire une personne qui essaierait pour ne pas qu’elle voit les secrets du tour. Les animations de l’écran représentent le visage de notre robot, nous avons choisi, à deux, de créer un chat cyclope. C’est une image familière, un chat, mais avec une touche d’originalité qui saurait capter l’attention.  Ainsi, étant un Chat Cyclope en forme de Cube, trois mots commençant par C, nous l’avons appelé C³.

Le tour de magie

Vous savez à présent à quoi ressemble le robot, mais vous vous demandez peut-être ce qu’il doit faire. Nous avons cherché plusieurs tours sur internet et avons choisi de réaliser celui-ci (à 3:38 dans la vidéo): https://youtu.be/XqmcqWW_JRg?t=218

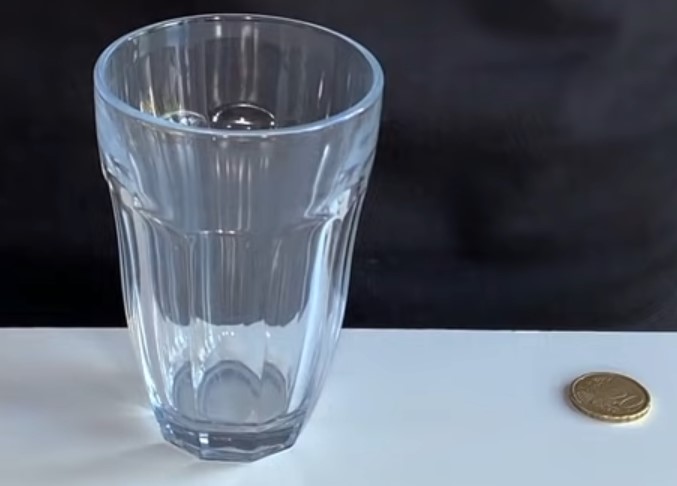
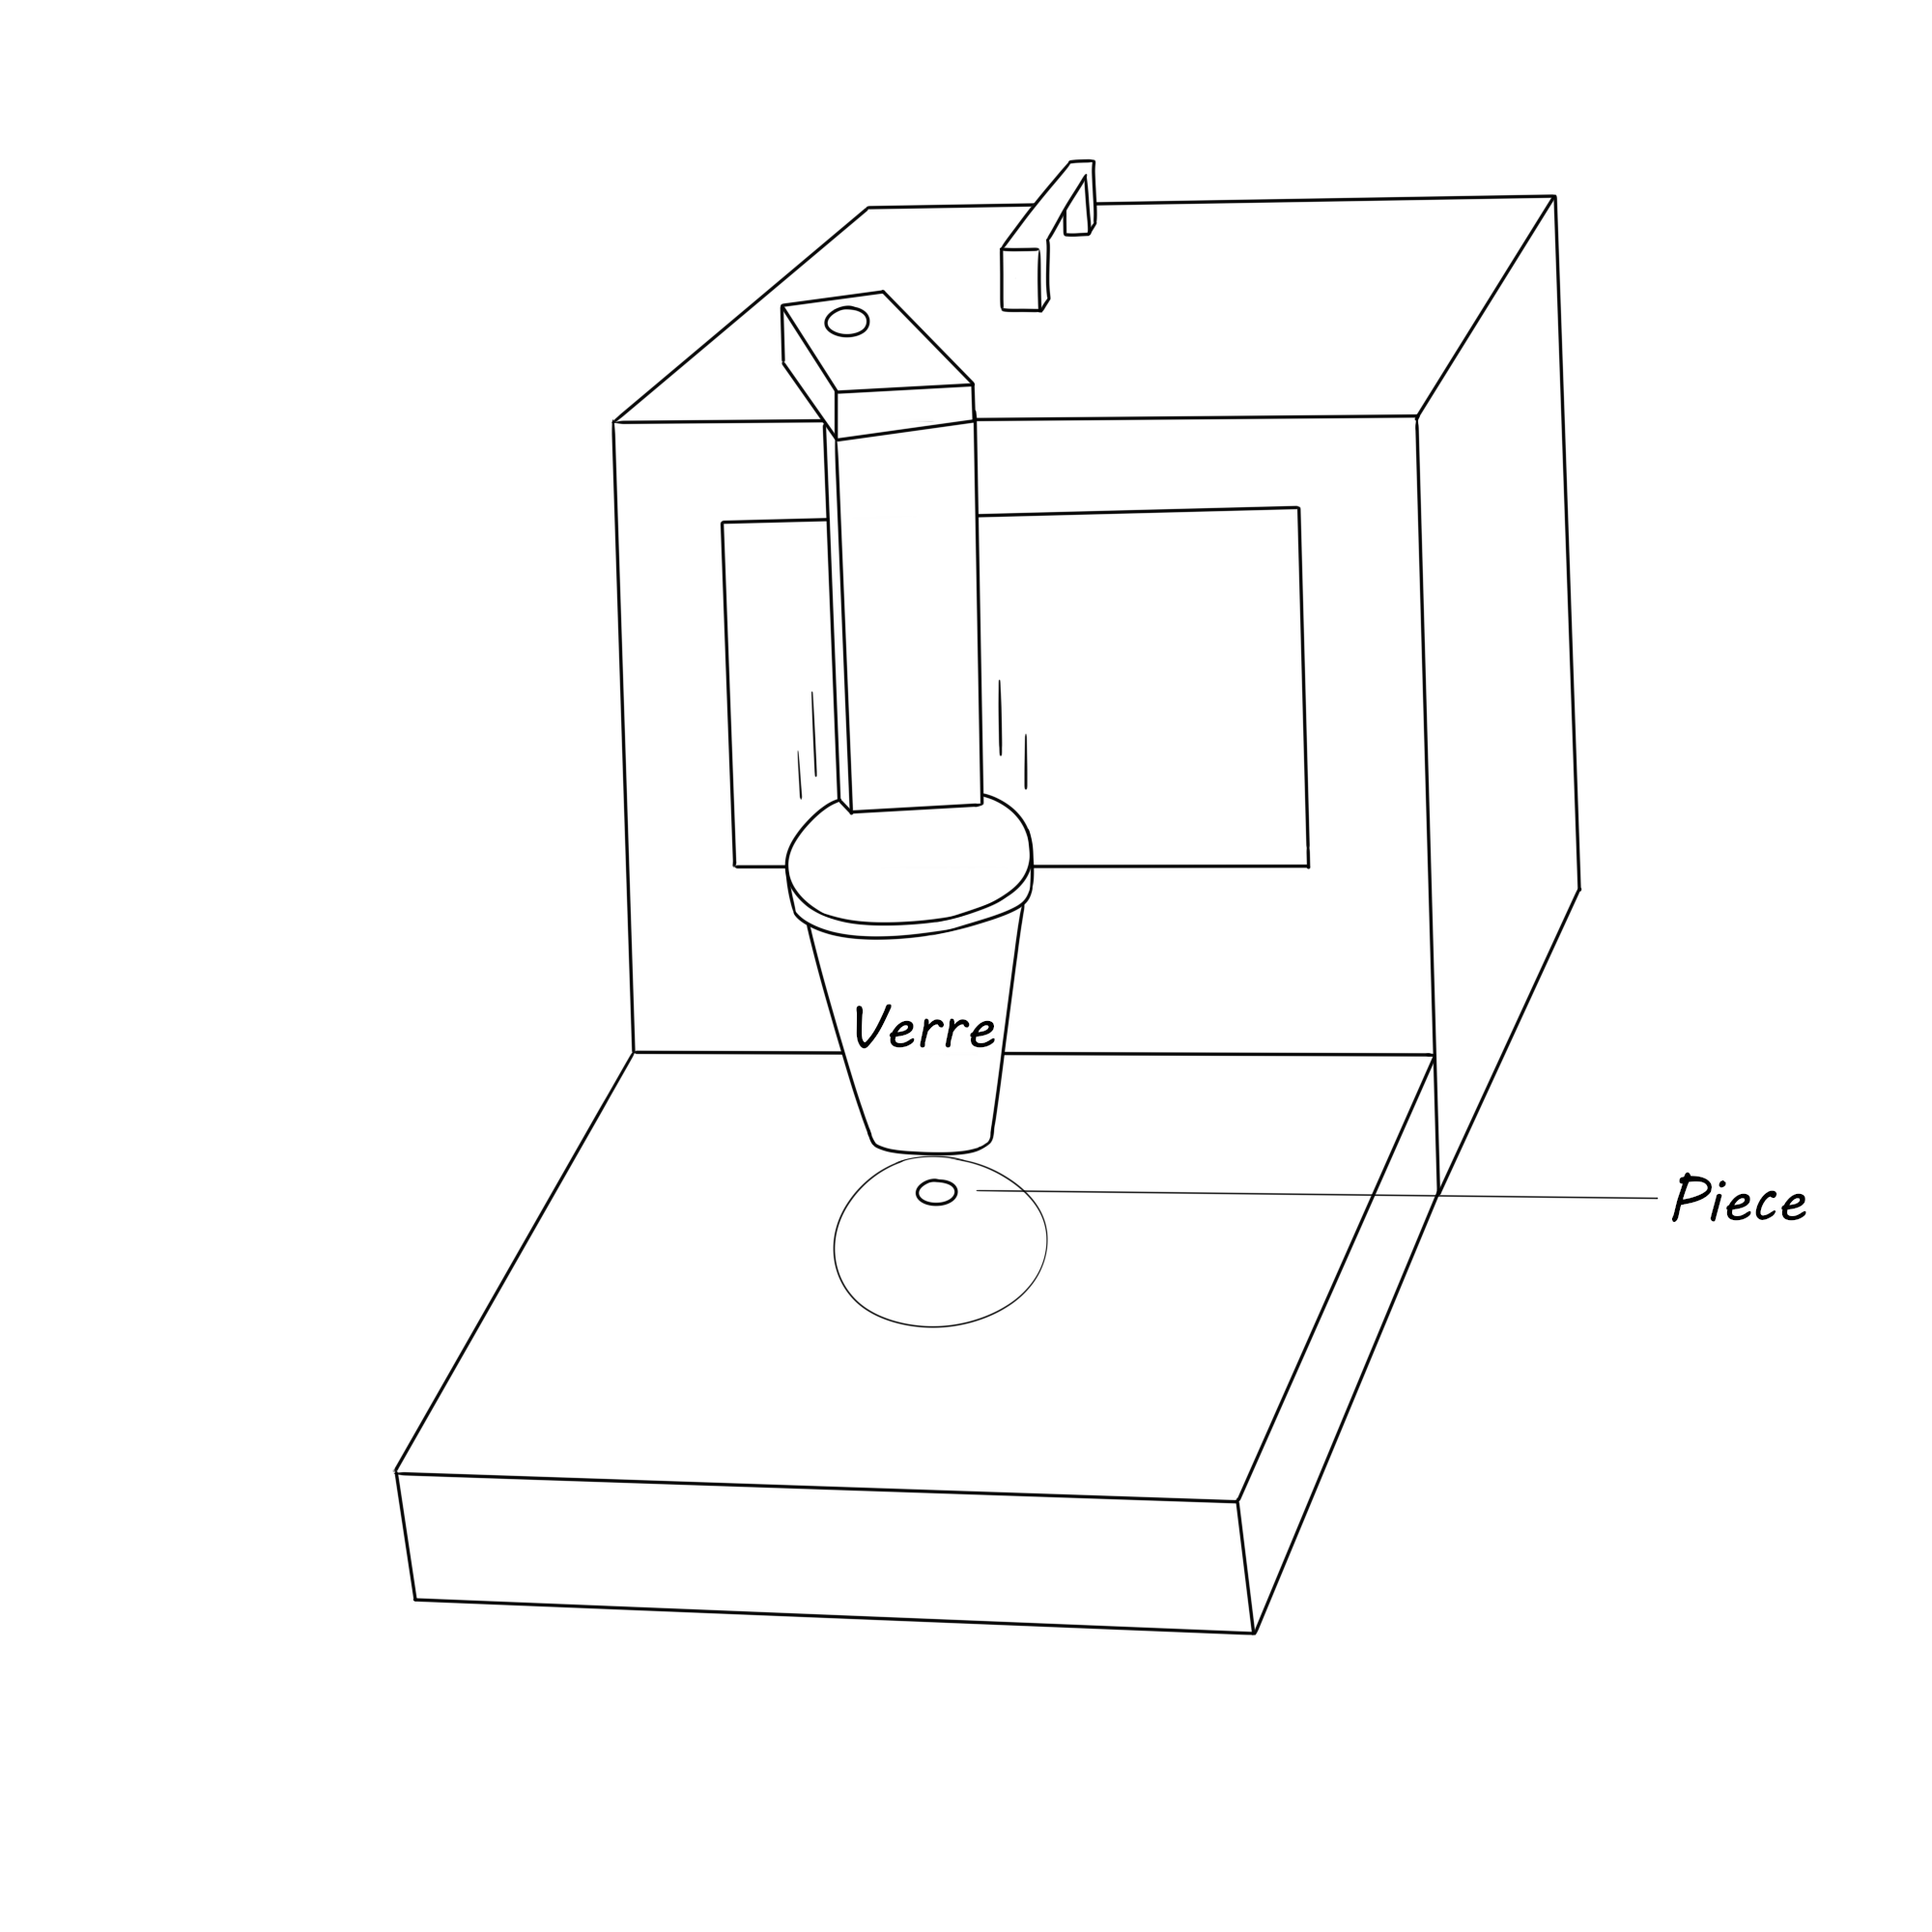
L’idée est basiquement, avec deux pièces et un verre, de faire semblant de faire passer une des pièces à travers le verre alors qu’en réalité on a fait tomber la deuxième dedans et caché la première.

Illustration du tour de magie

Pour faire faire ce tour à un robot il y a évidemment de nombreuses étapes à modifier car il ne sera jamais aussi agile qu’un humain. Il faut prendre en compte le fait que chaque axe dans lequel le robot devra faire un mouvement représente un moteur différent que nous devrons programmer plus tard. Il faut donc limiter les mouvements nécessaires au maximum.

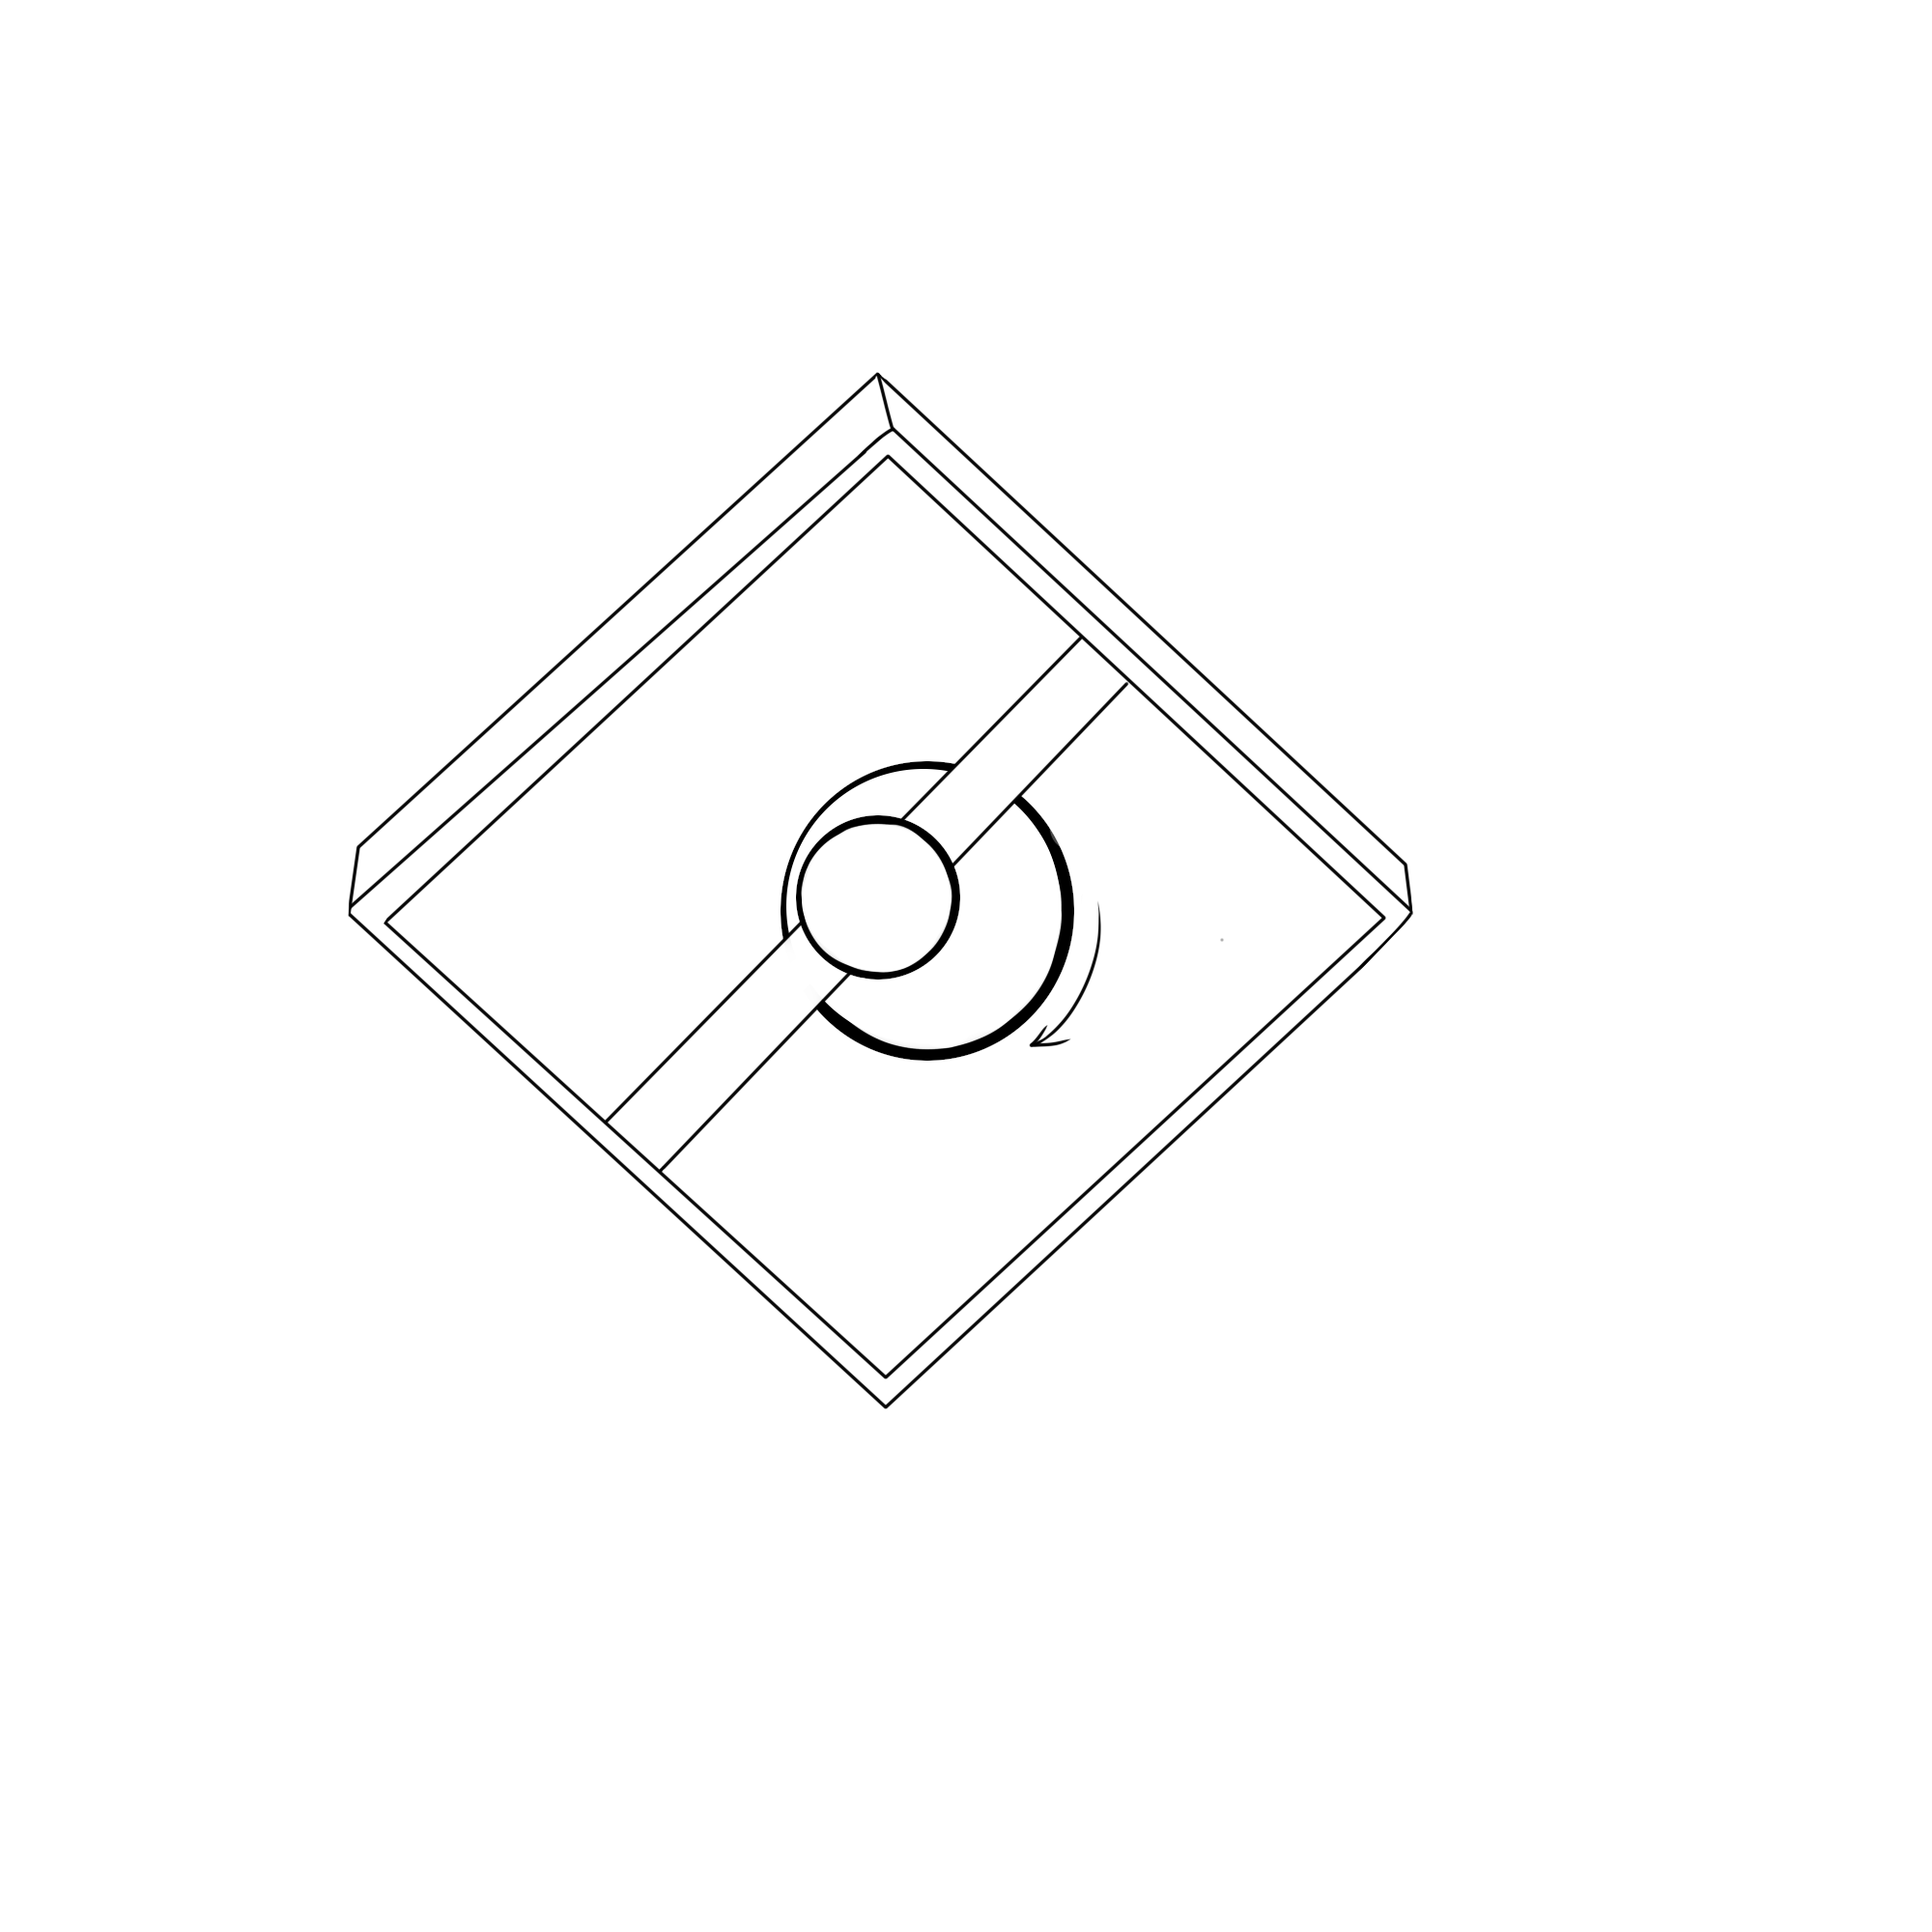
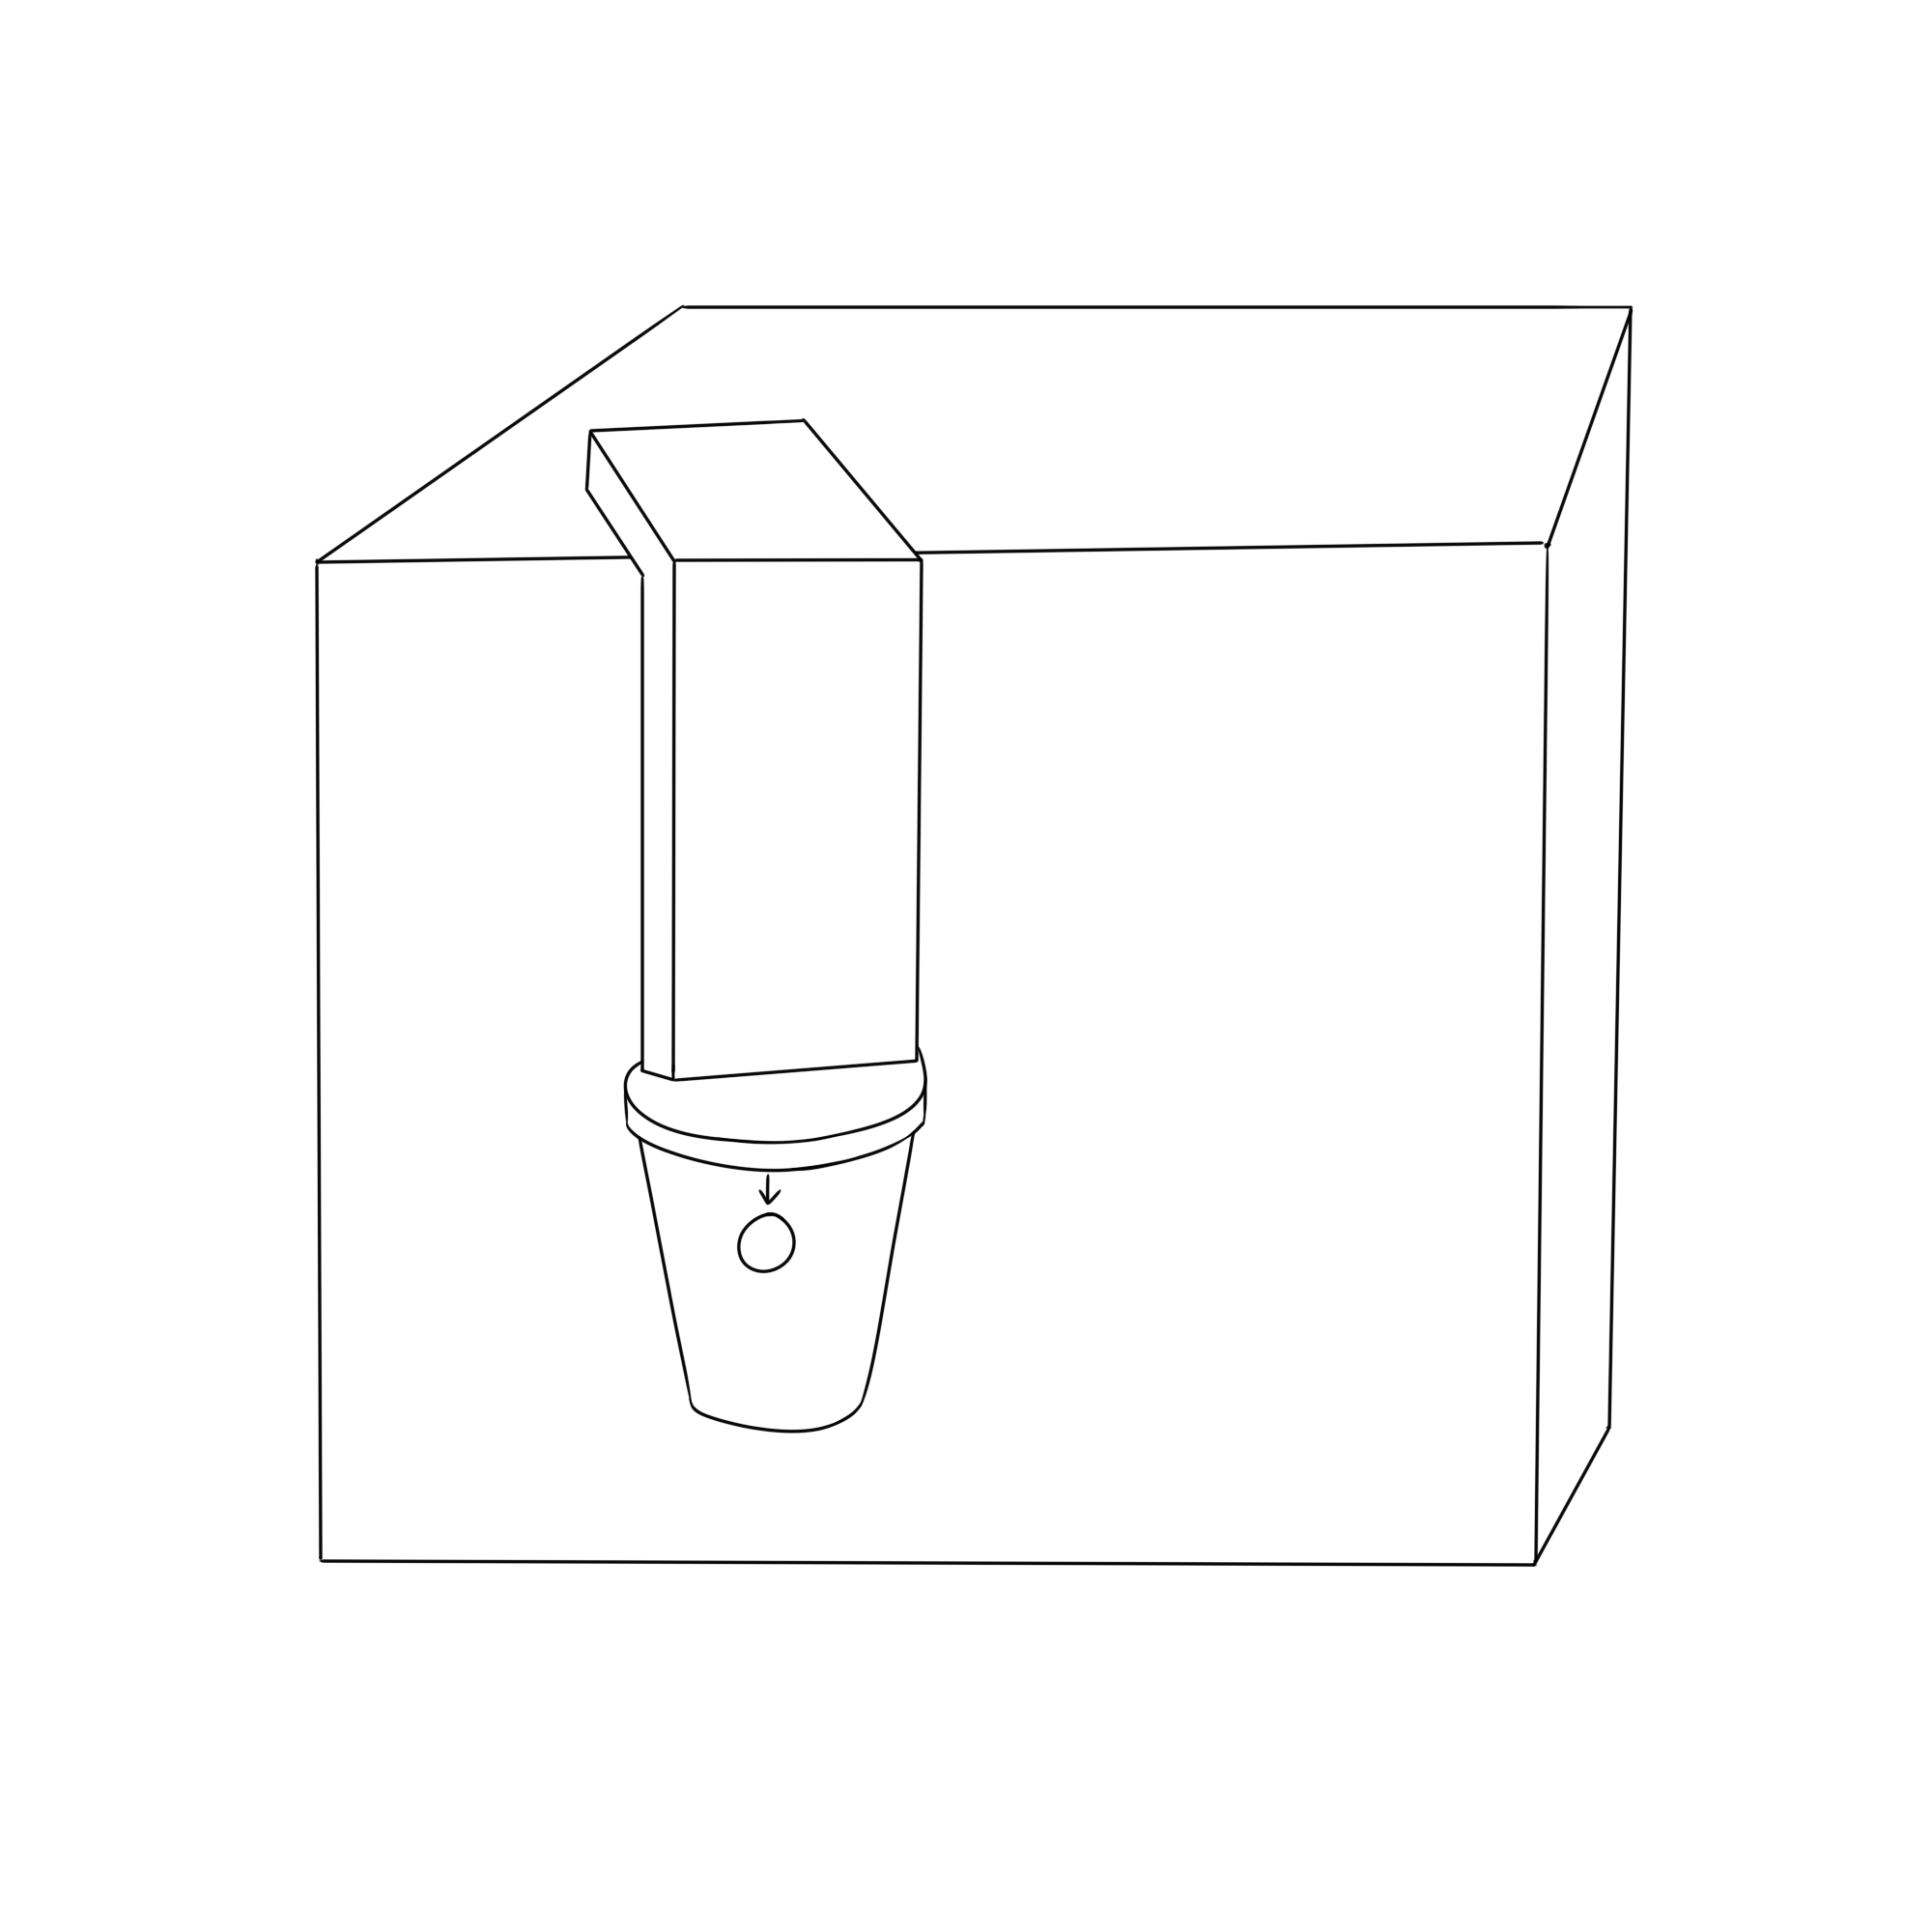
Pour réaliser le tour nous avons un bras qui tient le verre et une pièce visible posée en dessous (image 1). Au moment où on démarre, le bras tapera le sol au niveau de la pièce, la cachant par la même occasion. La plateforme sur laquelle se trouve la pièce tournera alors, cachant celle-ci (image 2). Au même moment, le bras qui tient le verre fera tomber la deuxième pièce qui était cachée à l’intérieur depuis le début (image 3).

La modélisation et l’impression

Nous avons passé de nombreuses heures à modéliser le robot sur le logiciel SolidWorks. Chaque partie a dû être modélisée séparément en imaginant comment elle serait attachée aux autres autours d’elle. 

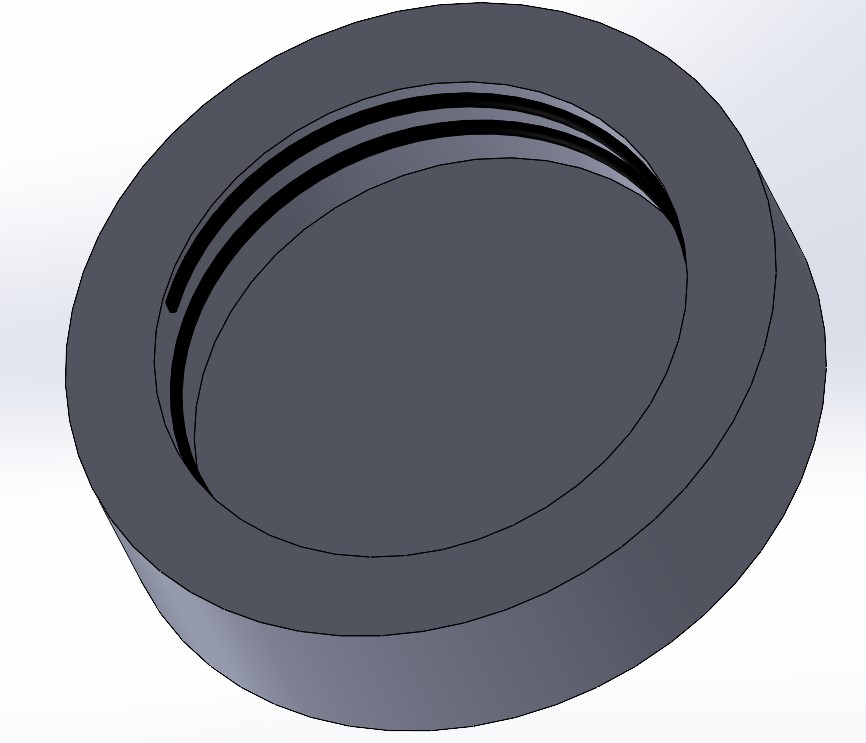
Nous étions des débutants complets pour tout ce qui concerne des problèmes mécaniques en termes de création, nous avons donc trouvé des inspirations dans ce que nous connaissons : des objets du quotidien. Nous pouvons citer notamment le bouchon d’une bouteille d’eau classique duquel nous nous sommes inspirés.

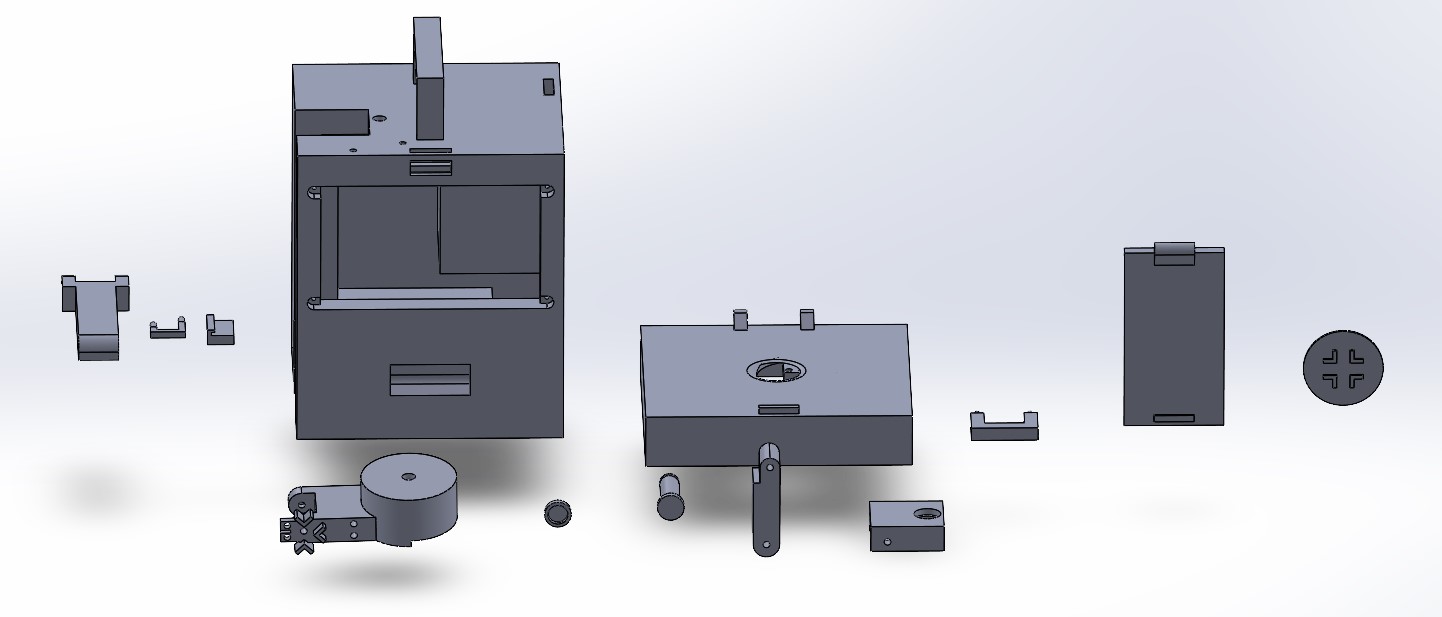
En tout nous avons 13 pièces complexes et différentes que nous avons entièrement imaginé et créé.

L’ensemble de nos pièces modélisées

C’est à partir de cette partie en réalité que nous avons commencé à avoir des problèmes. En effet, mis à part les difficultés de la modélisation en elle-même, il y a eu des difficultés d’impression. La partie principale, le gros cube que vous voyez sur la photo au-dessus, ne pouvait pas être imprimé car il demandait plus d’une bobine de plastique (presque trois), ce que l’imprimante ne peut pas faire. Sans ce cube, la majorité des pièces créées n’avait pas d’utilité et nous n’avons donc imprimé que les parties composants le bras et la plaque sur laquelle se fait le tour.

La programmation : Raspberry Pi, écran et moteurs

Cette partie est la dernière du projet et n’est donc pas terminée. Nous avons fait face à de nombreux problèmes que nous ne pouvions pas régler simplement ici.

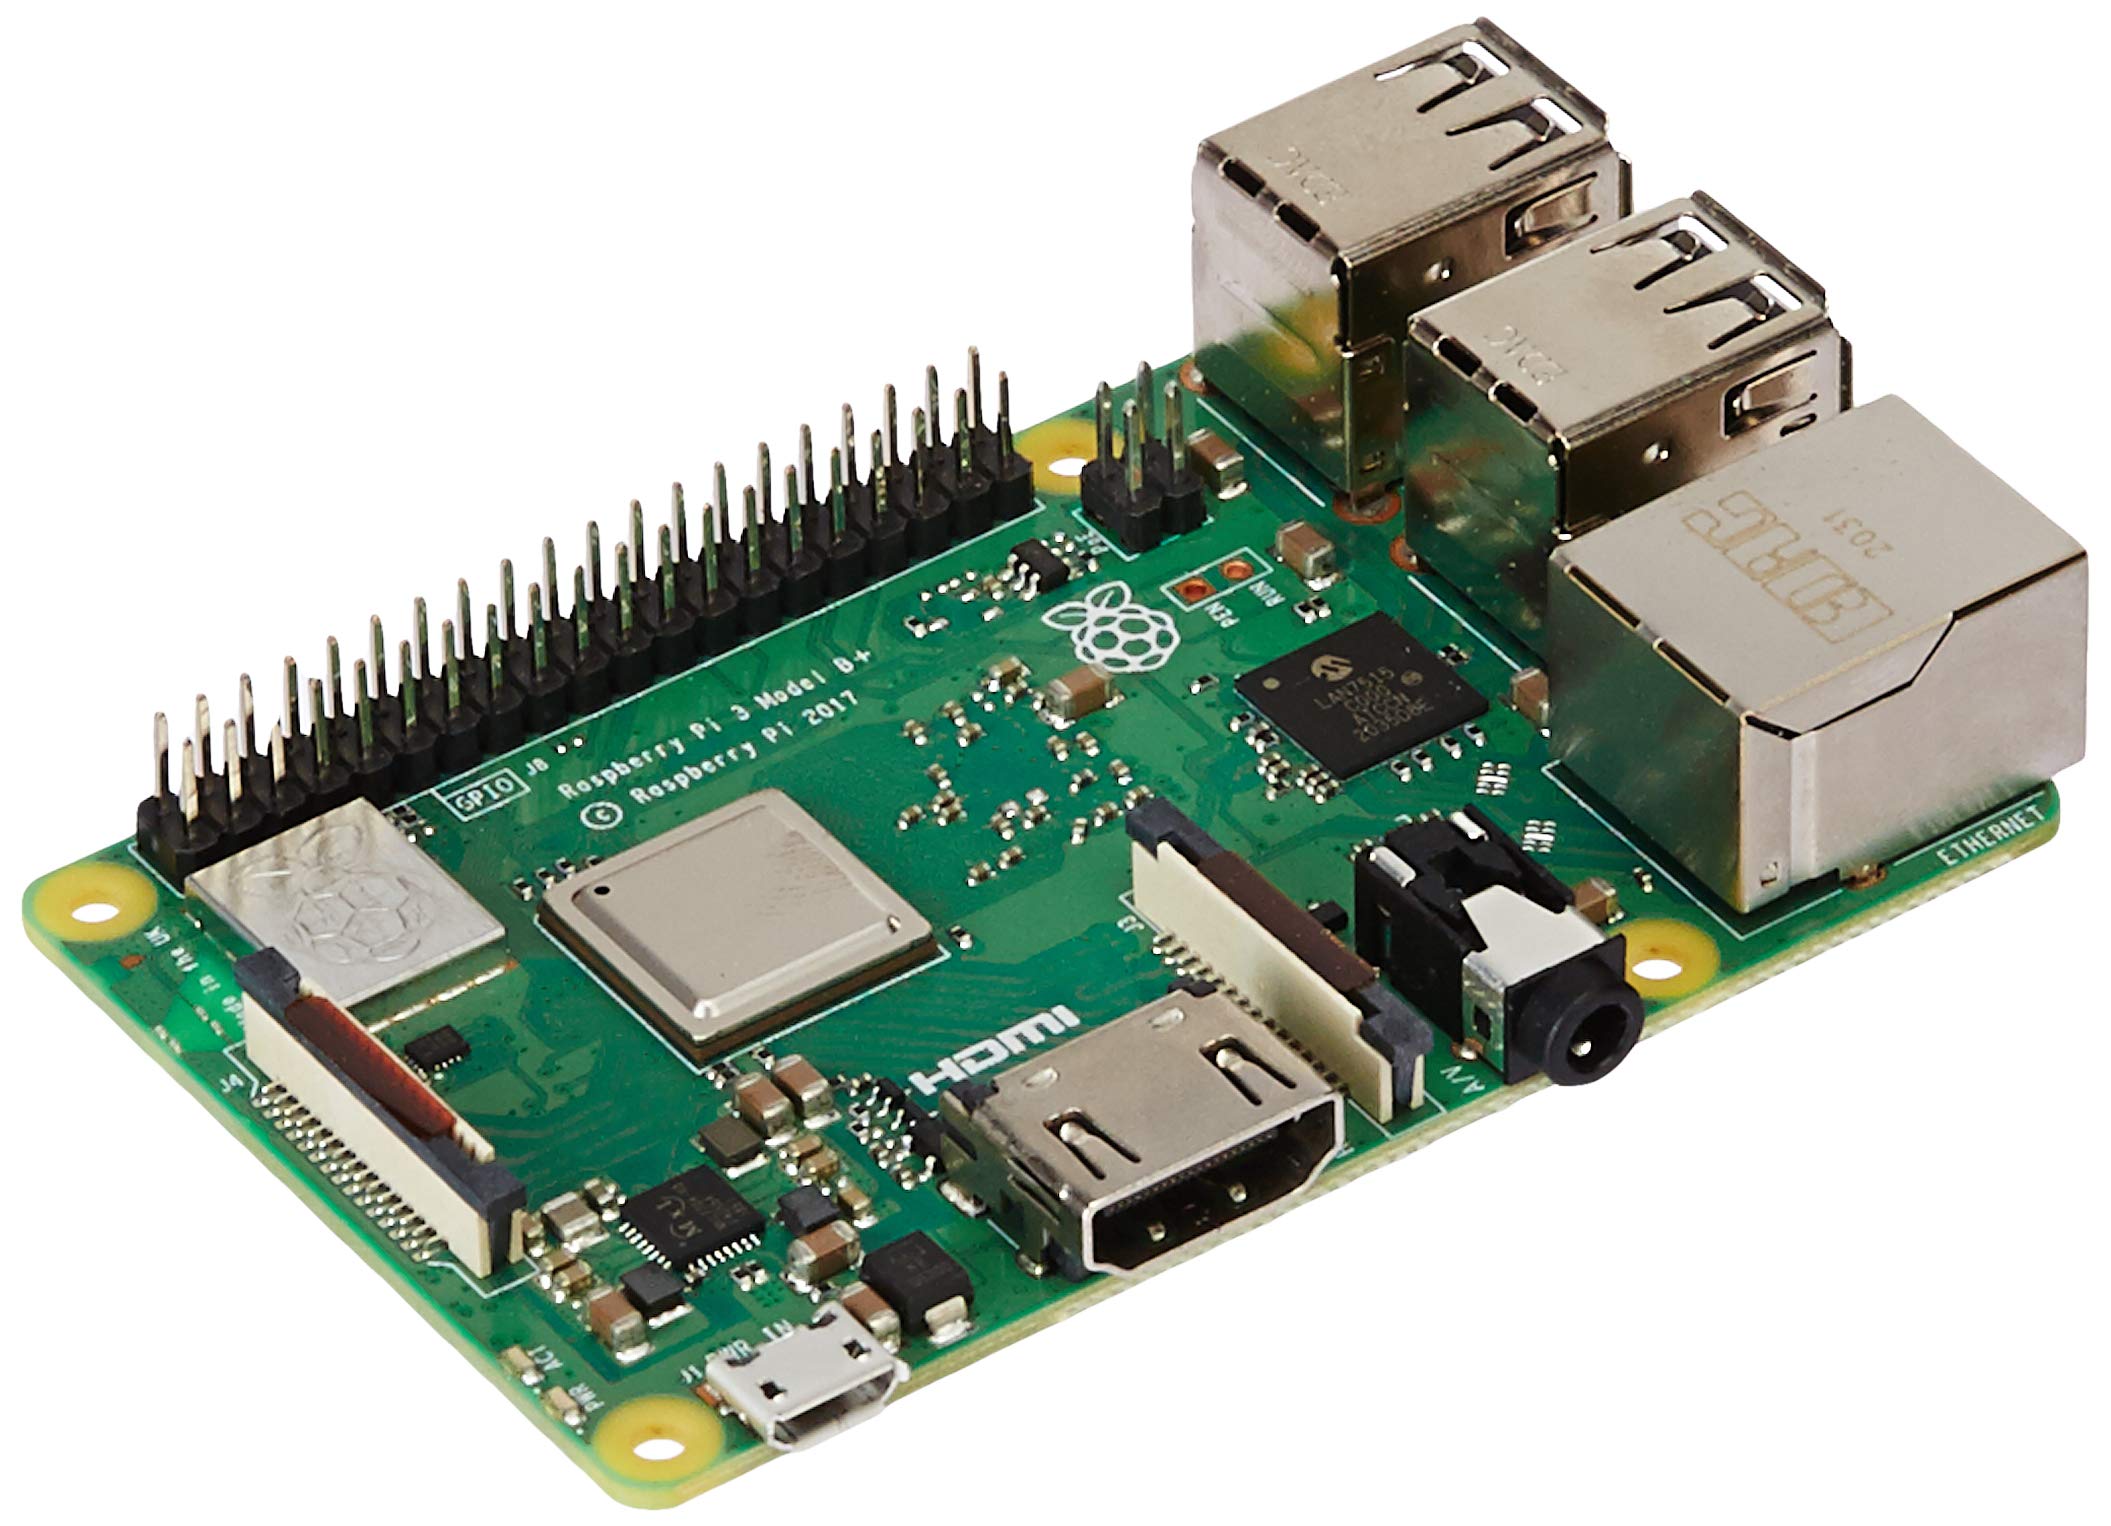
Nous avons choisi pour le projet de travailler avec une carte Raspberry Pi. Pour ceux qui ne le savent pas, c’est, dans l’idée, un petit ordinateur qu’on peut programmer pour contrôler tout notre système.

Photo d’une Raspberry Pi 3

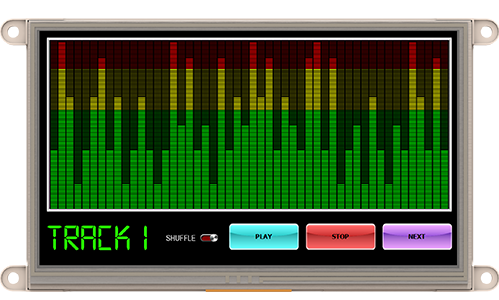
Après avoir mis un système d’exploitation sur la carte (un équivalent à Windows ou linux mais pour Raspberry), nous avons essayé de faire fonctionner l’écran. Nous pouvons l’allumer sans problème mais nous avons compris trop tard qu’il fallait une carte SD très précise pour faire fonctionner les animations dessus. Il fallait une carte de moins de 2GO, déjà très dure à trouver, mais aussi qu’elle soit compatible avec l’écran ce qui n’est pas le cas de toutes les cartes SD. Malgré que tout soit prêt, nous n’avons donc pas pu faire fonctionner l’écran.

Photo de l’écran

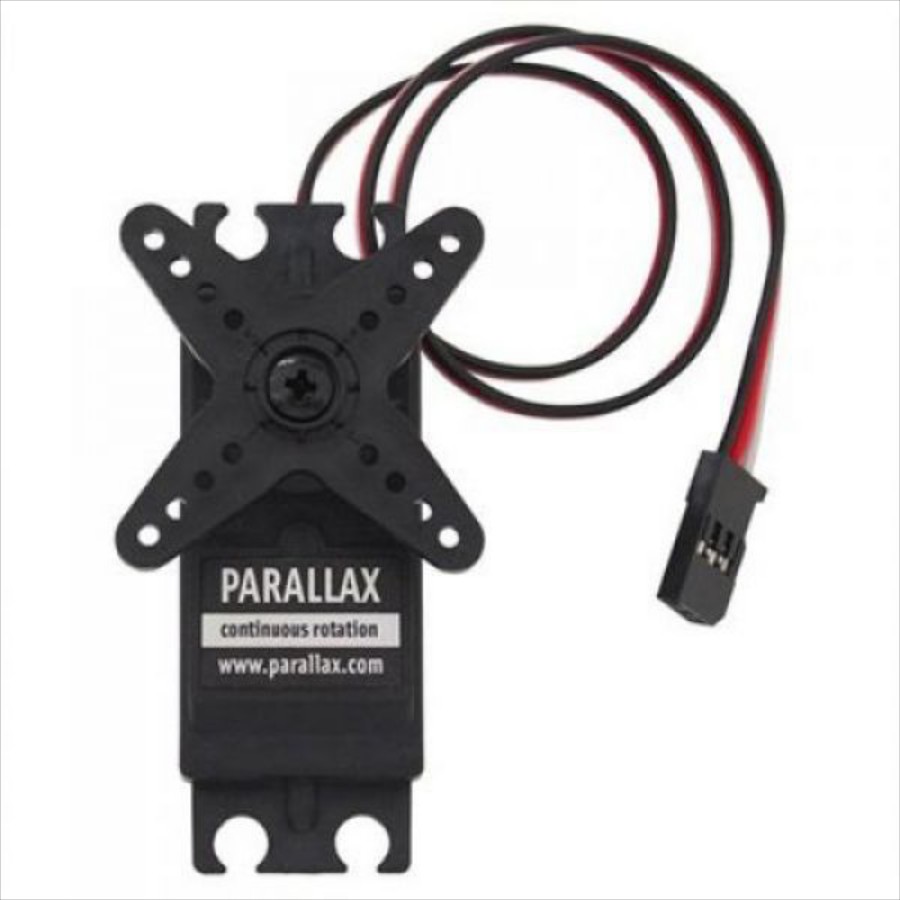
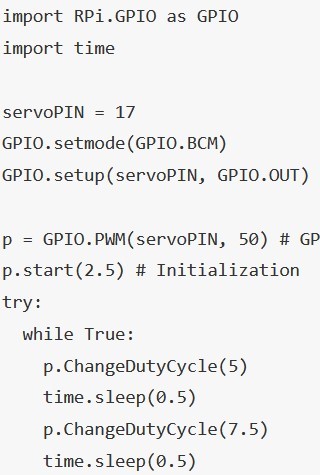
Nous avons programmé les moteurs en python, langage que nous avions déjà utilisé donc il n’y avait pas trop de problèmes. Nous avons trouvé un modèle de code sur internet pour faire fonctionner des moteurs en python avec une Raspberry et avons donc modifié celui-ci pour réussir à faire tourner les moteurs. <image moteurs/code>

Bilan

 Au final, notre projet n’est pas terminé mais nous avons quand même gagné des compétences utiles grâce à celui-ci, notamment en mécanique et électronique, où nous avons pu pratiquer les domaines comme on ne le fait pas normalement en cours. Nous sommes tout de même satisfaits par certains aspects, comme l’animation où, malgré certains problèmes, les modèles que nous avons pu produire. 

Même si nous sommes déçus du résultat, nous espérons que, si ce projet est repris l’année prochaine, il pourra être fini et perfectionner grâce à ce qu’on a pu faire cette année.

Nous vous remercions de votre lecture et espérons que vous avez trouvé notre projet intéressant.

Manon Boursicot et Anthonin Devas

Images utilisées dans cet article:

Moteur: https://www.robotshop.com/ca/fr/servomoteur-a-rotation-continu-parallax-futaba.html

Écran: https://4dsystems.com.au/products/4d-intelligent-hmi-display-modules/raspberry-pi-compatible-kits/gen4-ulcd-70dt-pi

Raspberry: https://www.desertcart.ae/products/59401529-raspberry-pi-3-model-b

Automatisation d’un Parking Autonome

Bonjour à toutes et à tous !

Dans cet article, nous présenterons notre projet sur l’automatisation d’un parking autonome réalisé en deuxième année de cycle préparatoire. Nous étions deux étudiants à être en charge de la rédaction du cahier de charge et de la conception d’une maquette CAO (en 3D).

Le parking automatisé a été mis en place pour augmenter la capacité de stockage d’un parking tout en diminuant l’espace utilisé et ainsi pouvoir créer des espaces verts.

En résumé, l’utilisateur arrive avec sa voiture à l’entrée du parking, qu’on appellera par la suite la salle de transfert. Une fois que la voiture est correctement positionnée dans la salle de transfert, l’utilisateur sort de sa voiture et se dirige vers la borne d’entrée pour recevoir un code. La voiture est ensuite transportée et rangée automatiquement dans la place qui lui a été affectée. L’utilisateur pourra donc aller faire ses courses, ou travailler sans se soucier de garer sa voiture. Lorsque l’utilisateur souhaitera récupérer sa voiture, il n’aura qu’à taper le code et payer. La voiture sera par la suite récupérée et positionnée dans la salle de transfert sans aucune intervention de la part de l’utilisateur.

Le parking automatisé s’adresse uniquement aux voitures. Motos, camionnettes, camions etc… en sont donc exclus. Le but principal est un gain de temps pour l’utilisateur : celui-ci n’a pas à chercher une place de parking, celle-ci vient directement à lui.

Documentation et rédaction du cahier des charges

Notre travail consistait à concevoir les différentes parties du parking, pour cette raison nous avons commencé par nous documenter sur le sujet. Nous nous sommes par la suite mis d’accord sur le type de parking envisagé qui dans notre cas est un parking droit en hauteur. En effet, le parking droit possède des avantages multiples. La taille et la forme du parking sont optimisées en fonction de l’espace disponible, ce qui crée une liberté de configuration.

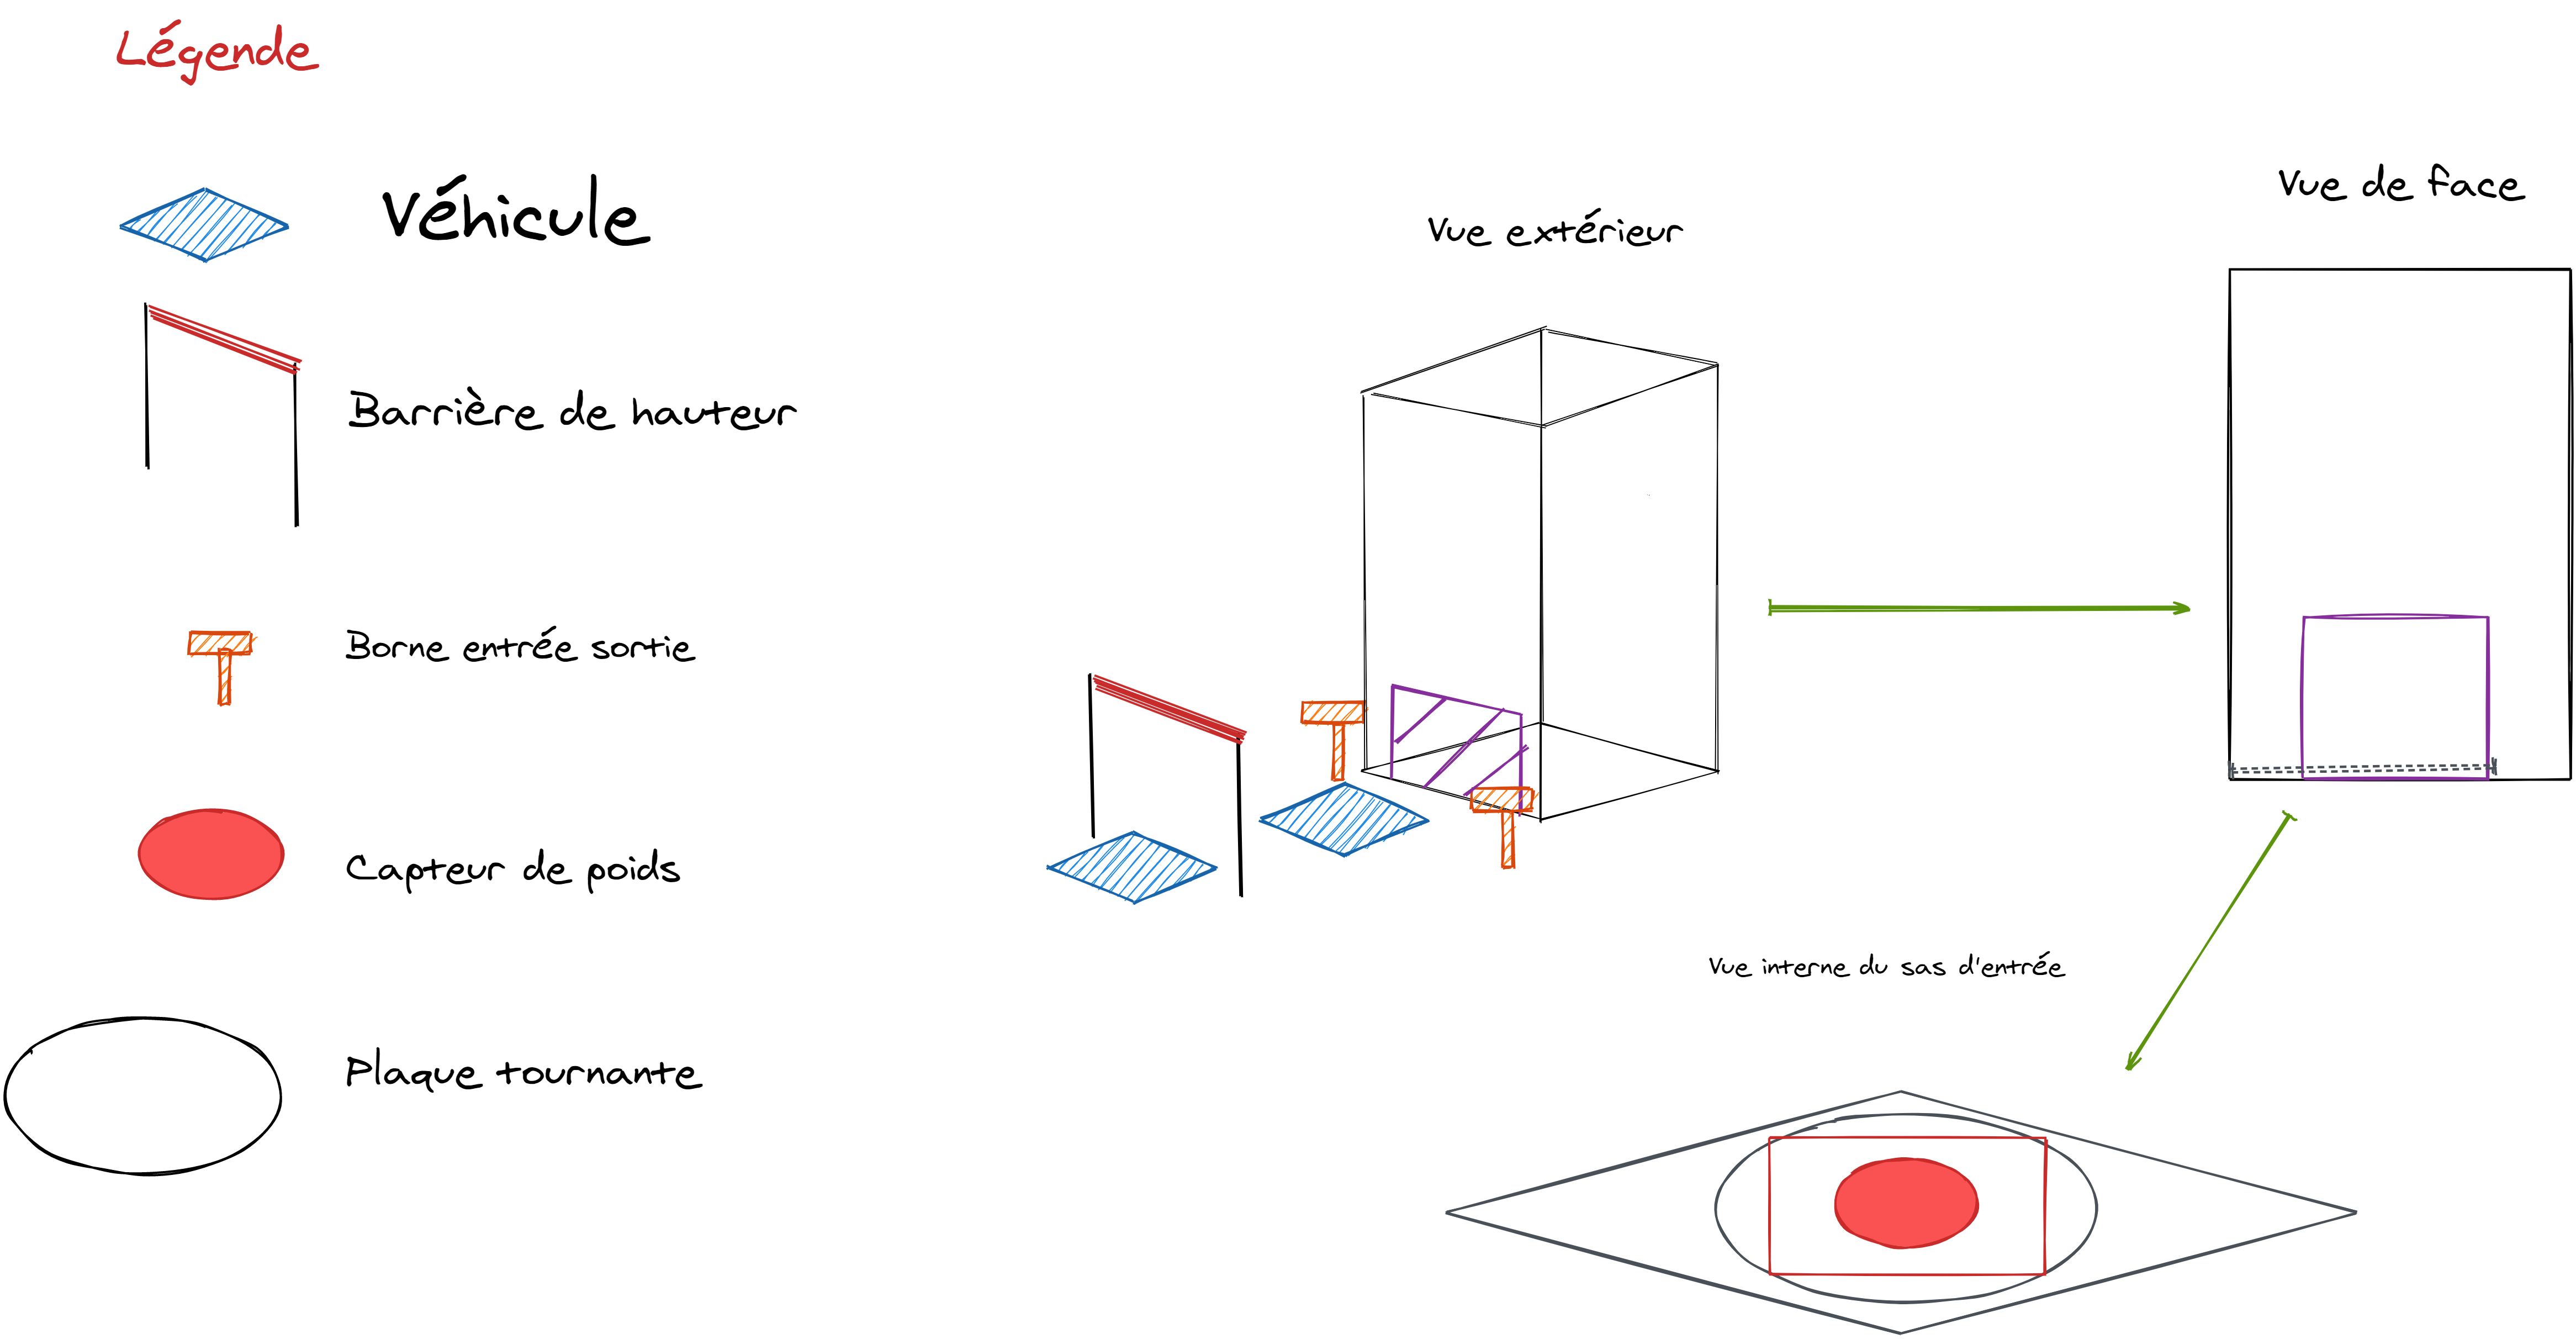
Nous avons schématisé le parking

Schéma du parking vu de l’extérieur

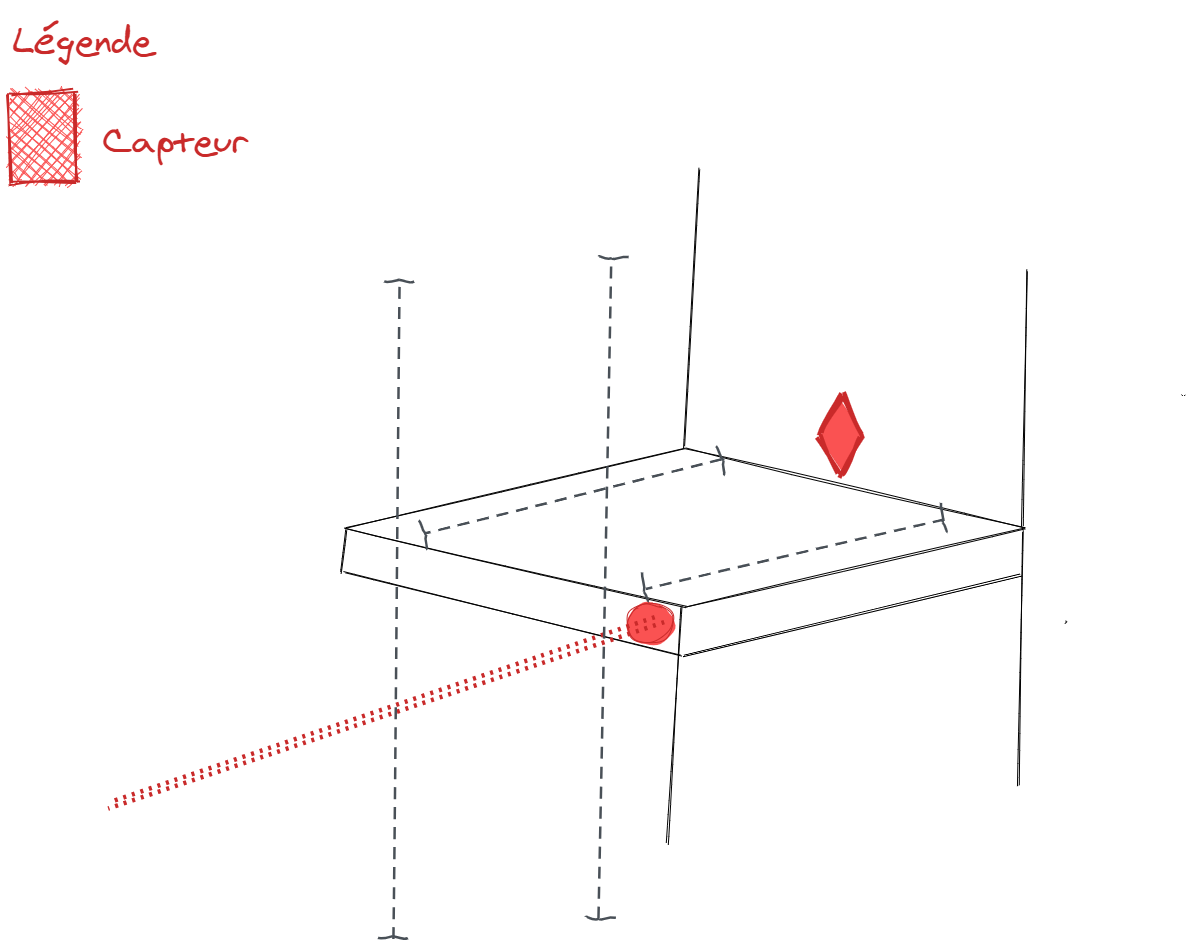
Nous avons schématisé le système de déplacement

Schéma du système de déplacement

Le parking mis en place est un parking en hauteur de 5 étages et le rez-de-chaussée qui sera occupé par la salle de transfert. Chaque étage peut occuper 2 places de parking, une à droite et une à gauche. La surface de la base du parking sera donc équivalente à 3 voitures positionnées l’une à côté de l’autre (soit 2 places de parking + un système de rail).

Devant le parking se situera une barrière de sécurité pour indiquer la hauteur maximale acceptée. Cette barrière sera accompagnée d’une barrière levante automatique qui ne s’ouvrira que si une voiture souhaite intégrer le parking. Avant d’ouvrir la barrière, le système devra s’assurer que la salle de transfert est vide, qu’il y a de la place dans le parking et que le véhicule respecte la hauteur maximale.

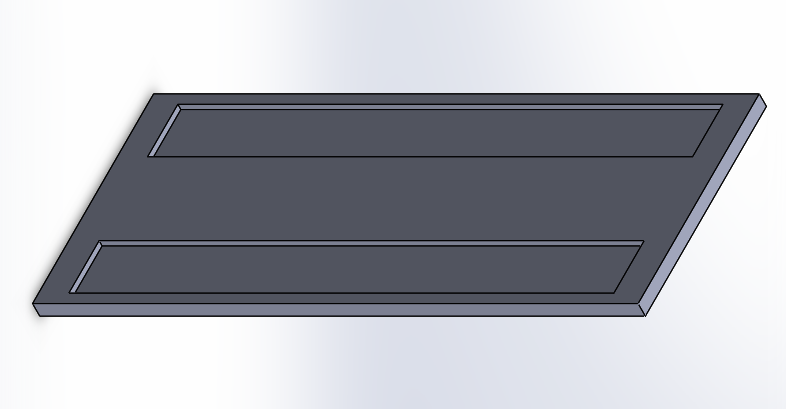
Une fois que le conducteur sera entré dans le parking, il se dirigera vers la salle de transfert. Notre interface affichera alors le nombre de places disponibles, et donnera des indications (éteindre la voiture, fermer les rétroviseurs) à l’utilisateur. Il positionnera le véhicule sur une plaque creusée tournante qui sera elle-même sur notre système de rail.

Plaque creuse modélisée sous SolidWorks

Plaque creuse modélisée sous SolidWorks

Une fois que l’écran affichera que la voiture est bien positionnée, le conducteur pourra donc sortir de sa voiture et se diriger vers la borne d’entrée. À la borne d’entrée, le conducteur pourra cliquer sur un bouton poussoir qui générera un code aléatoire unique. Il recevra un ticket avec un code référant à la place de parking attribuée à son véhicule.

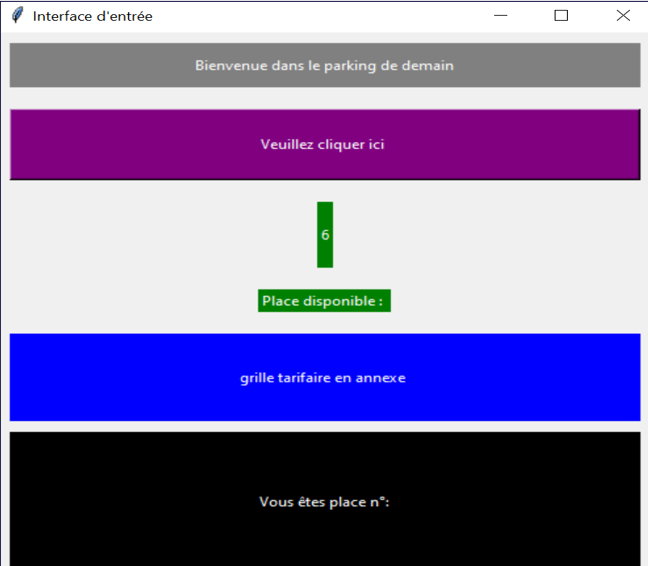
Pour cela, nous avons travaillé sur l’interface homme-machine qui permettra à l’utilisateur d’interagir avec notre système. Une fois que nous nous sommes mis d’accord sur le modèle des interfaces d’entrée et de sorties, nous avons programmé l’interface d’entrée sous python afin de mieux la visualiser.

Interface d’entrée programmée sous Python

Interface d’entrée programmée sous Python

Le véhicule posé sur la plaque est lui-même lié à notre système de rail, qui assurera le déplacement vers la place de parking choisi. Il sera garé dans le même sens que celui de l’entrée dans la salle de transfert.

Lorsque l’utilisateur souhaitera récupérer son véhicule, il devra se diriger vers la borne de sortie située à gauche du parking et cliquer sur le bouton qui permet de récupérer la voiture. Puis, il pourra rentrer le code donné précédemment. Une fois le code validé, l’utilisateur devra attendre que les portails de la salle de transfert s’ouvrent afin de récupérer sa voiture et sortir du parking. Pendant ce temps, le véhicule ira sur la plaque tournante qui le placera dans le sens de sortie.

Modélisation 3D

Lorsque nous avons finalisé la partie recherche, nous sommes passés à la partie développement. Il fallait dans un premier temps modéliser notre système via un logiciel de CAO. Nous nous sommes concentrés sur le système de déplacement, montée et descente de notre plateforme et donc des véhicules ainsi que sur la modélisation des plaques creusées. On a donc fait le choix d’utiliser le logiciel SolidWorks, car il est le plus adapté pour la modélisation des systèmes mécaniques.

Voici une animation du système de déplacement mis en place

Programmation Capteurs et servomoteurs

En parallèle au développement de la CAO, nous avons commencé le travail de programmation des capteurs en utilisant une carte Arduino et un Shield. En effet n’ayant aucune base dans la programmation des capteurs, nous nous sommes renseignés auprès de nos professeurs et d’autres encadrants tout en consultant en parallèle divers sites internet.

Dans un premier temps, nous nous sommes penchés sur le fonctionnement du servomoteur car il était plus simple et nous avons réussi à trouver une documentation plus riche en renseigements. Nous avons pu faire tourner le servomoteur dans les différents angles souhaités.

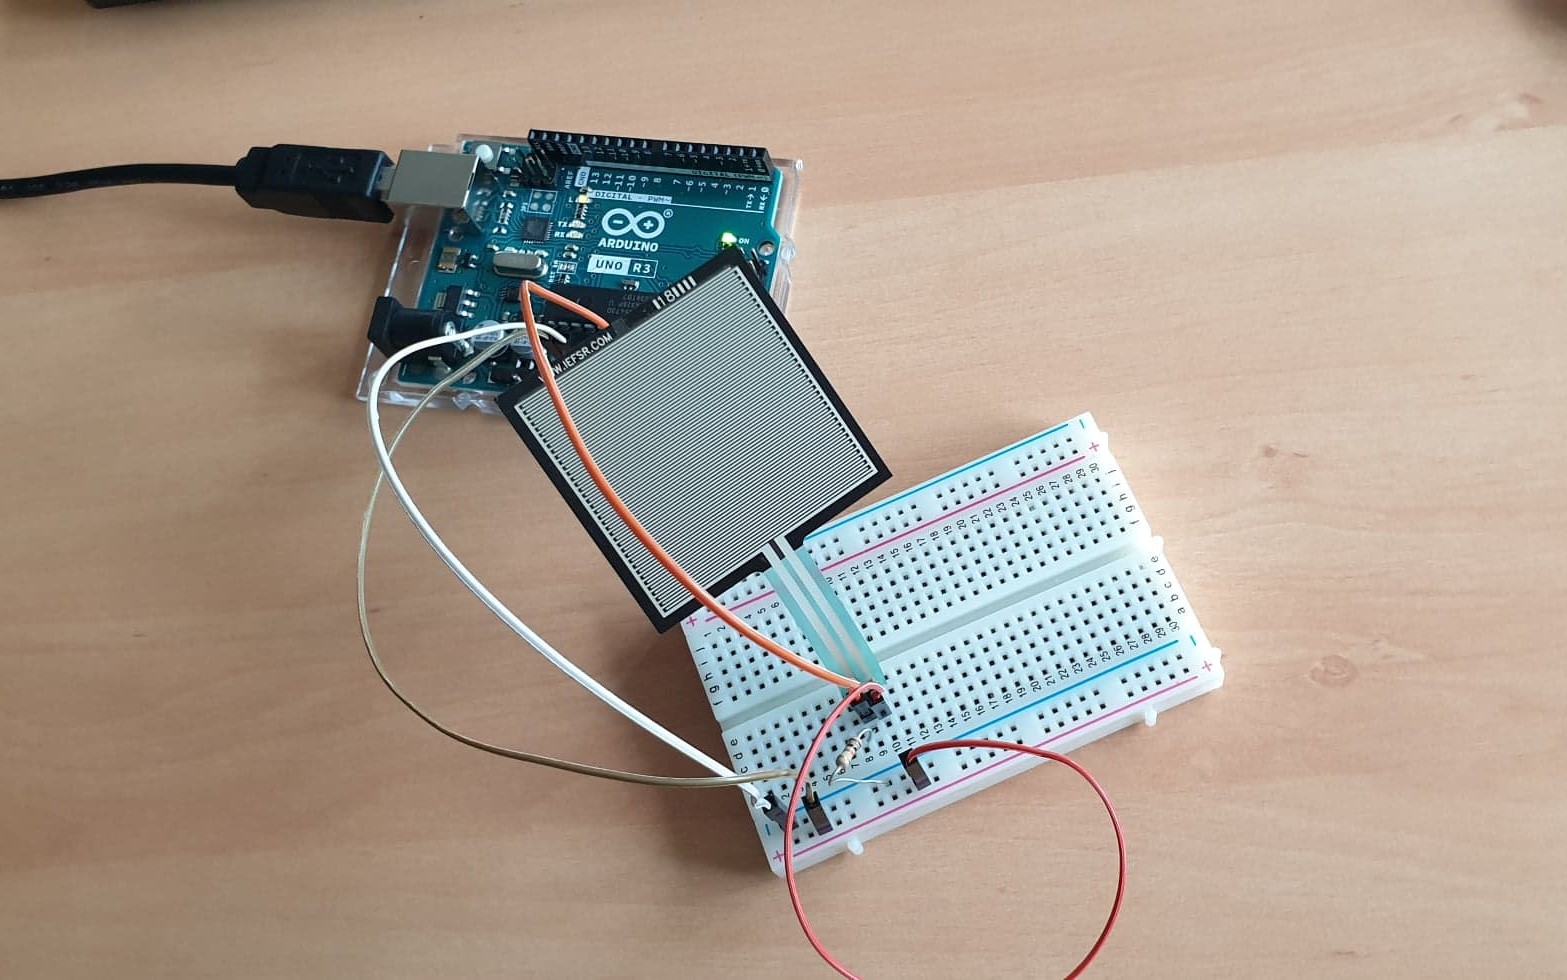
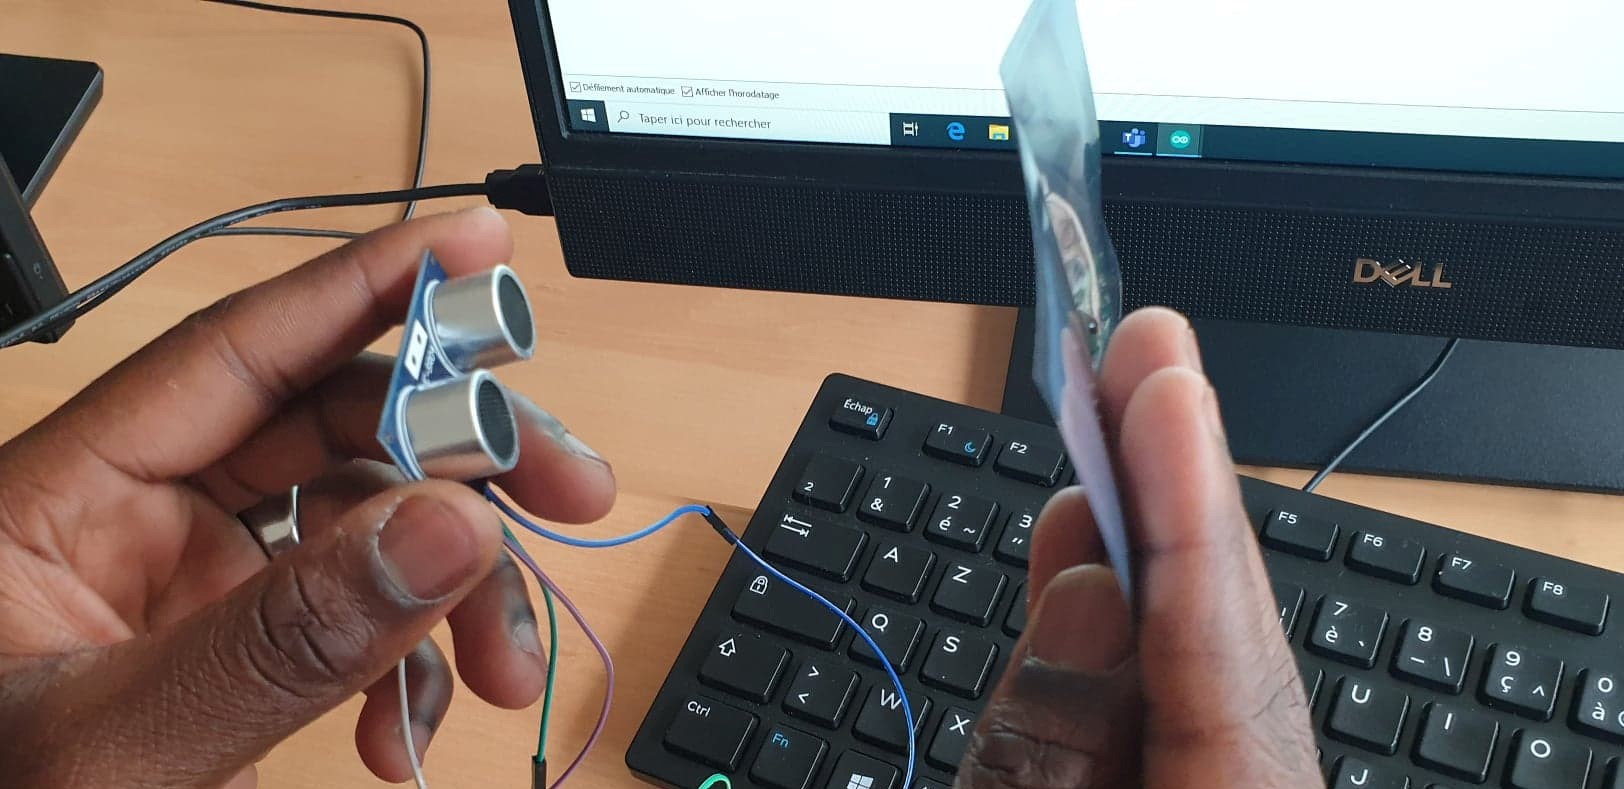
Puis, nous avons programmé les capteurs. Au début, nous avons essayé des codes pour tester le fonctionnement ainsi que la sensibilité des différents capteurs comme pour le capteur de pression ainsi que le capteur de distance. Ensuite, nous avons essayé de mettre en lien les capteurs avec les servomoteurs pour pouvoir les actionner à notre guise et simuler le fonctionnement.

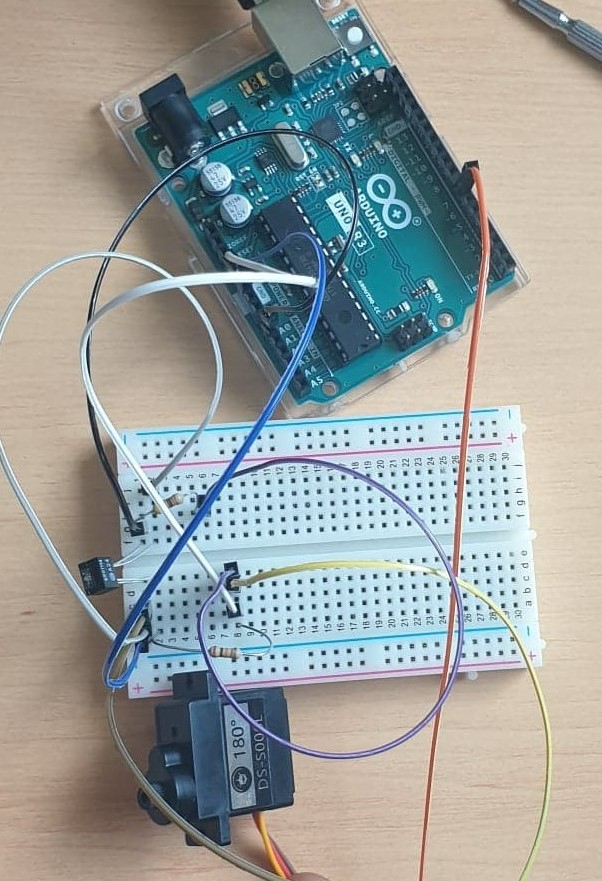
Enfin, nous avons lancé la partie modélisation. Dans un premier temps, nous avons donc monté nos différents capteurs dans un premier temps en testant nos programmes test pour vérifier si notre utilisation était la bonne. Puis, nous avons fait le montage de la maquette en tenant compte uniquement de l’électronique, et ce, en effectuant les montages de nos différents servomoteurs ainsi que de nos capteurs (qui sont intégrés au même système).

Test du capteur de pression

Test du capteur de pression

Montage de l'un de nos capteurs de présence et de notre servomoteur

Montage de l’un de nos capteurs de présence et de notre servomoteur

Test du capteur de distance

Test du capteur de distance

Pour conclure, ce projet fut une expérience enrichissante. Cela a été l’occasion pour nous de découvrir le monde du travail, et d’allier la théorie à la pratique. Enfin, nous avons pu acquérir de nombreuses connaissances à la fois en mécanique et en programmation de capteurs.

Vélo adaptable

Bonjour à vous,

Nous sommes trois élèves de Peip2 à Polytech Angers, Tristan, Clément et Emile et pour notre dernier semestre de cycle préparatoire nous avions à réaliser un projet. Nous avons obtenu celui d’un vélo adaptable issue de plusieurs années précédentes qui n’avait pas réussie à terminer ce projet.
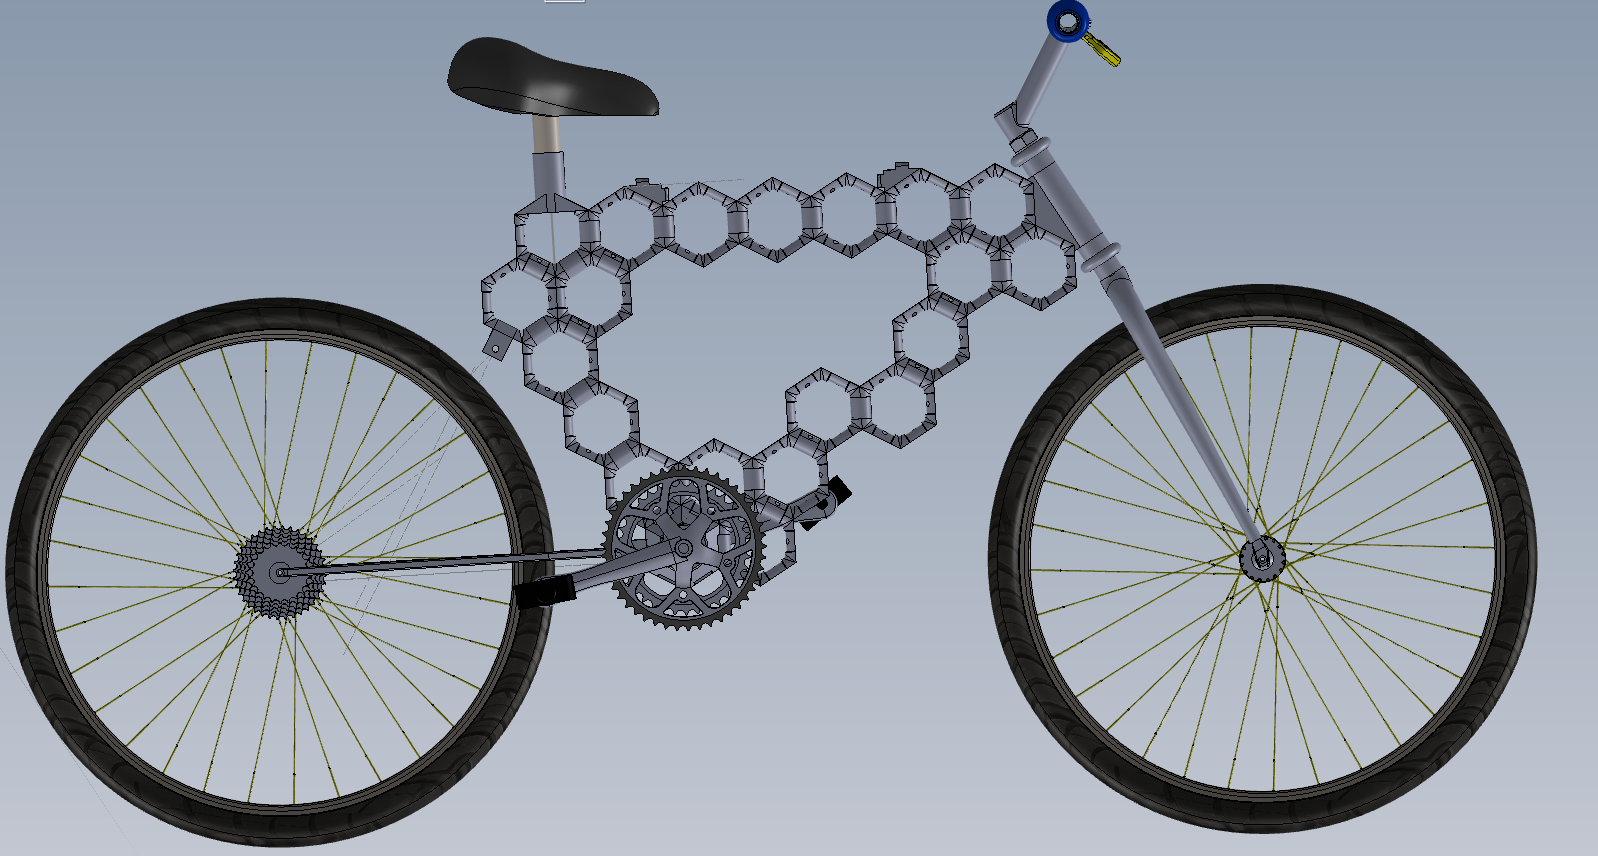
Le principe du vélo énoncé et breveté par une ancienne équipe de 4ème année il y a 6 ans est de concevoir un vélo modulable en fonction de la taille et l’âge du cycliste. Prenons par exemple un enfant de 6 ans débutant à vélo, à 9 ans, il devra racheter un vélo, car le précèdent est déjà trop petit, puis de la même manière à 12 encore, 16 ans, etc. Le but du vélo adaptable est donc de pouvoir se modifier et s’adapter à la morphologie de l’utilisateur.
Le projet s’inscrit donc dans une pensée plus écologique pour la consommation matérielle et à pour but de réduire celle-ci.

-Modelisation 3D du vélo

-Modelisation 3D du vélo

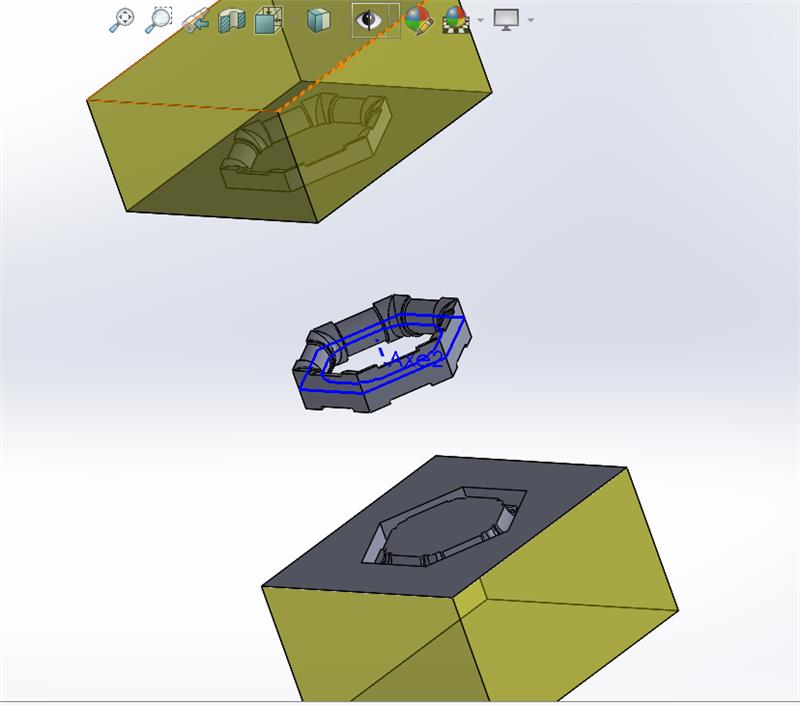
La première étape fut de récupérer les modélisations de pièces réalisé par les années précédentes, puis de réaliser les moules sur SolidWorks. Bien que cette étape peut sembler facultative est elle important dans la préproduction d’un projet comme celui-ci car il est important de visualiser son moule avant pour éviter tout problème dans sa réalisation.

Modélisation du moule de l'hexagone

Modélisation du moule de l’hexagone

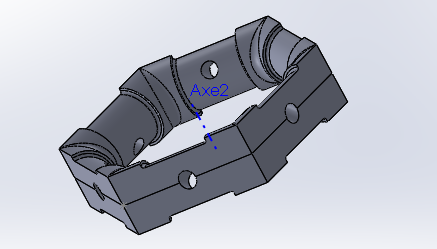
Hexagone

Hexagone

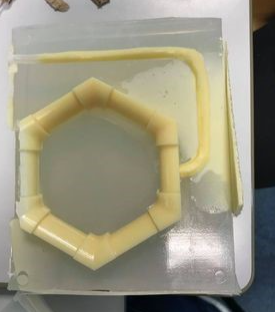
Le principe essentiel est de faire un cadre composé d’assemblage d’hexagones joint par des bagues, cette forme est la meilleur car elle présente un équilibre poids/résistance très bon.
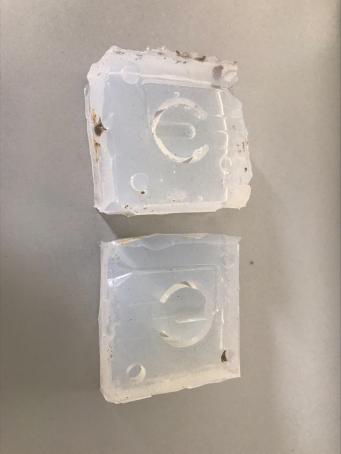
Une fois le travail sur SolidWorks effectué, nous sommes passés à la pratique avec des moules fait de silicone permettant d’avoir le négatif de la pièce voulu. Ils y a aussi des canaux d’injections ainsi que de sorties d’air pour l’étape suivante.

Moule de la bague

Moule de la bague


Cette étape fut d’injecter du plastique polyuréthane à l’intérieur du moule, matériau qui durcit après l’injection pour devenir très rigide.
Injection plastique d'un hexagone

Injection plastique d’un hexagone

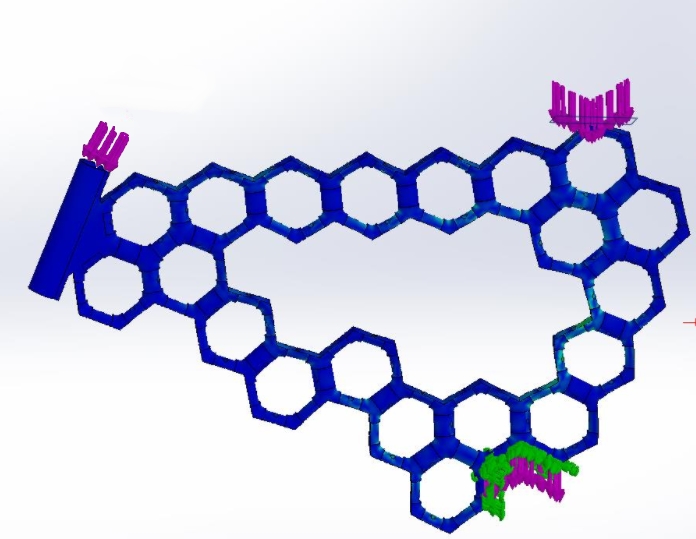
Un autre travail que nous avions à réaliser était une étude mécanique sur SolidWorks afin de voir si la géométrie du cadre est utilisable pour les contraintes du cycliste. Nous avons donc énumérer les forces exercées sur le vélo comme le poids sur la selle, le poids sur le guidon mais aussi la force que le cycliste exerce appliqué sur le pédalier.

Les flèches en violets montrent les différentes forces

Les flèches en violets montrent les différentes forces


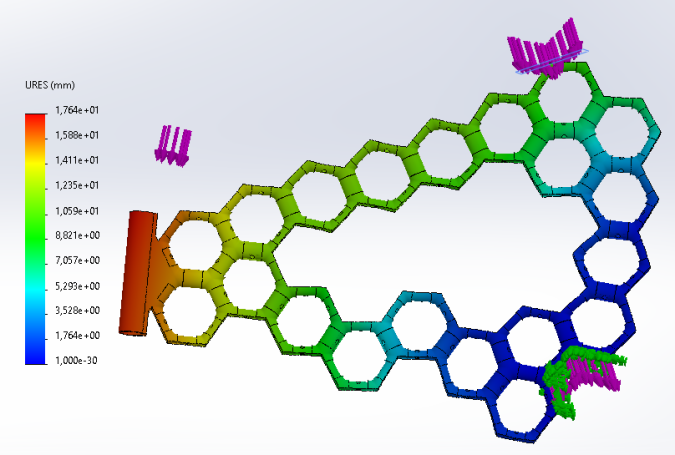
Analyse des déplacements

Analyse des déplacements


Les conclusions de cette étude permettent de voir qu’il y a une faiblesse entre la selle et le pédalier, un renforcement dans cette zone est donc prévu afin produire un vélo utilisable.

Création d’un mur de lumières pour Escape Polytech

Bonjour à toutes et à tous ! Nous sommes trois étudiants de 2ème année actuellement en fin de cycle préparatoire de Polytech Angers et nous allons vous présenter notre projet réalisé plus tôt dans l’année : Le Mur-Lumières.


CAO

Rendu 3D de notre mur lumière

Nous avons utilisé des outils de CAO pour perfectionné le design de l’ensemble et éviter les erreurs de conceptions.

Programmmation

Une petit partie du code de notre projet

Un script python permet de contrôler le comportement de l’ensemble des élements.

Assemblage

Assemblage de la machine

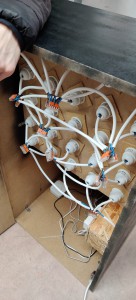
Pour concrétiser le projet nous avons réalisé la fabrication de tout le bâti et le câblage nécessaire au bon fonctionnement.


Introduction de notre projet :

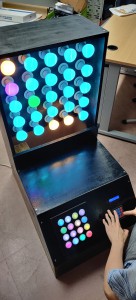
Vue générale du Mur Lumières

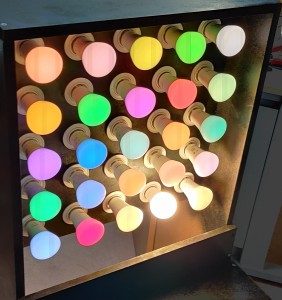
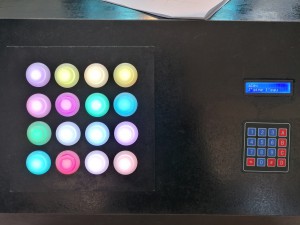
Ce projet fait partie d’un lot de projets associés à l’escape Polytech, un escape-game réalisé par les enseignants chercheurs de Polytech qui ont décidés de demander de l’aide aux étudiants pour créer des mini-jeux futurs. Le nôtre consiste à reproduire une forme sur un écran d’ampoules Philips HUE 5×5 à l’aide de boutons qui pilotent les ampoules : à vous de trouver la bonne combinaison !

Création du bâti :

Dans notre projet, il nous a fallu créer un bâti pour pouvoir stocker tous les autres composants et déplacer le tout facilement. Ainsi, l’utilisation de SolidWorks nous a paru nécessaire pour créer ce que nous avons choisi de faire : une borne d’arcade. Cette partie du projet n’a pas été la plus longue du fait que le bâti était plutôt simple à réaliser.
Cette CAO a ensuite permis la découpe puis l’assemblage des pièces dans du bois acheté chez un de nos fournisseurs.

Création du programme gérant les Ampoules Philips :

Pour contrôler les ampoules connectées, nous avons utiliser un pont Philips Hue se connecte aux ampoules avec le protocole ZigBee. Aussi, les 16 boutons que nous avons utiliser requièrent une carte PacLed 64 pour changer leurs couleurs simplement. Pour faire fonctionné tout les composants électronique ensemble nous avons utiliser un script python sur un Raspberry Pi 4. Ce programme permet de contrôler le clavier à l’aide d’un Arduino Uno, l’écran LCD, le pont, les boutons de couleurs avec la PacLed. Le code est pensé pour être le plus modulable et évolutif possible. Nous avons fait attention à ce que le code permette une grande résilience face aux éventuels petites interférences et perturbations qui pourrait survenir à cause de l’utilisation de fils non isolé pour transmettre de l’information entre les composants.

Assemblage et Tests réalisés à Polytech :

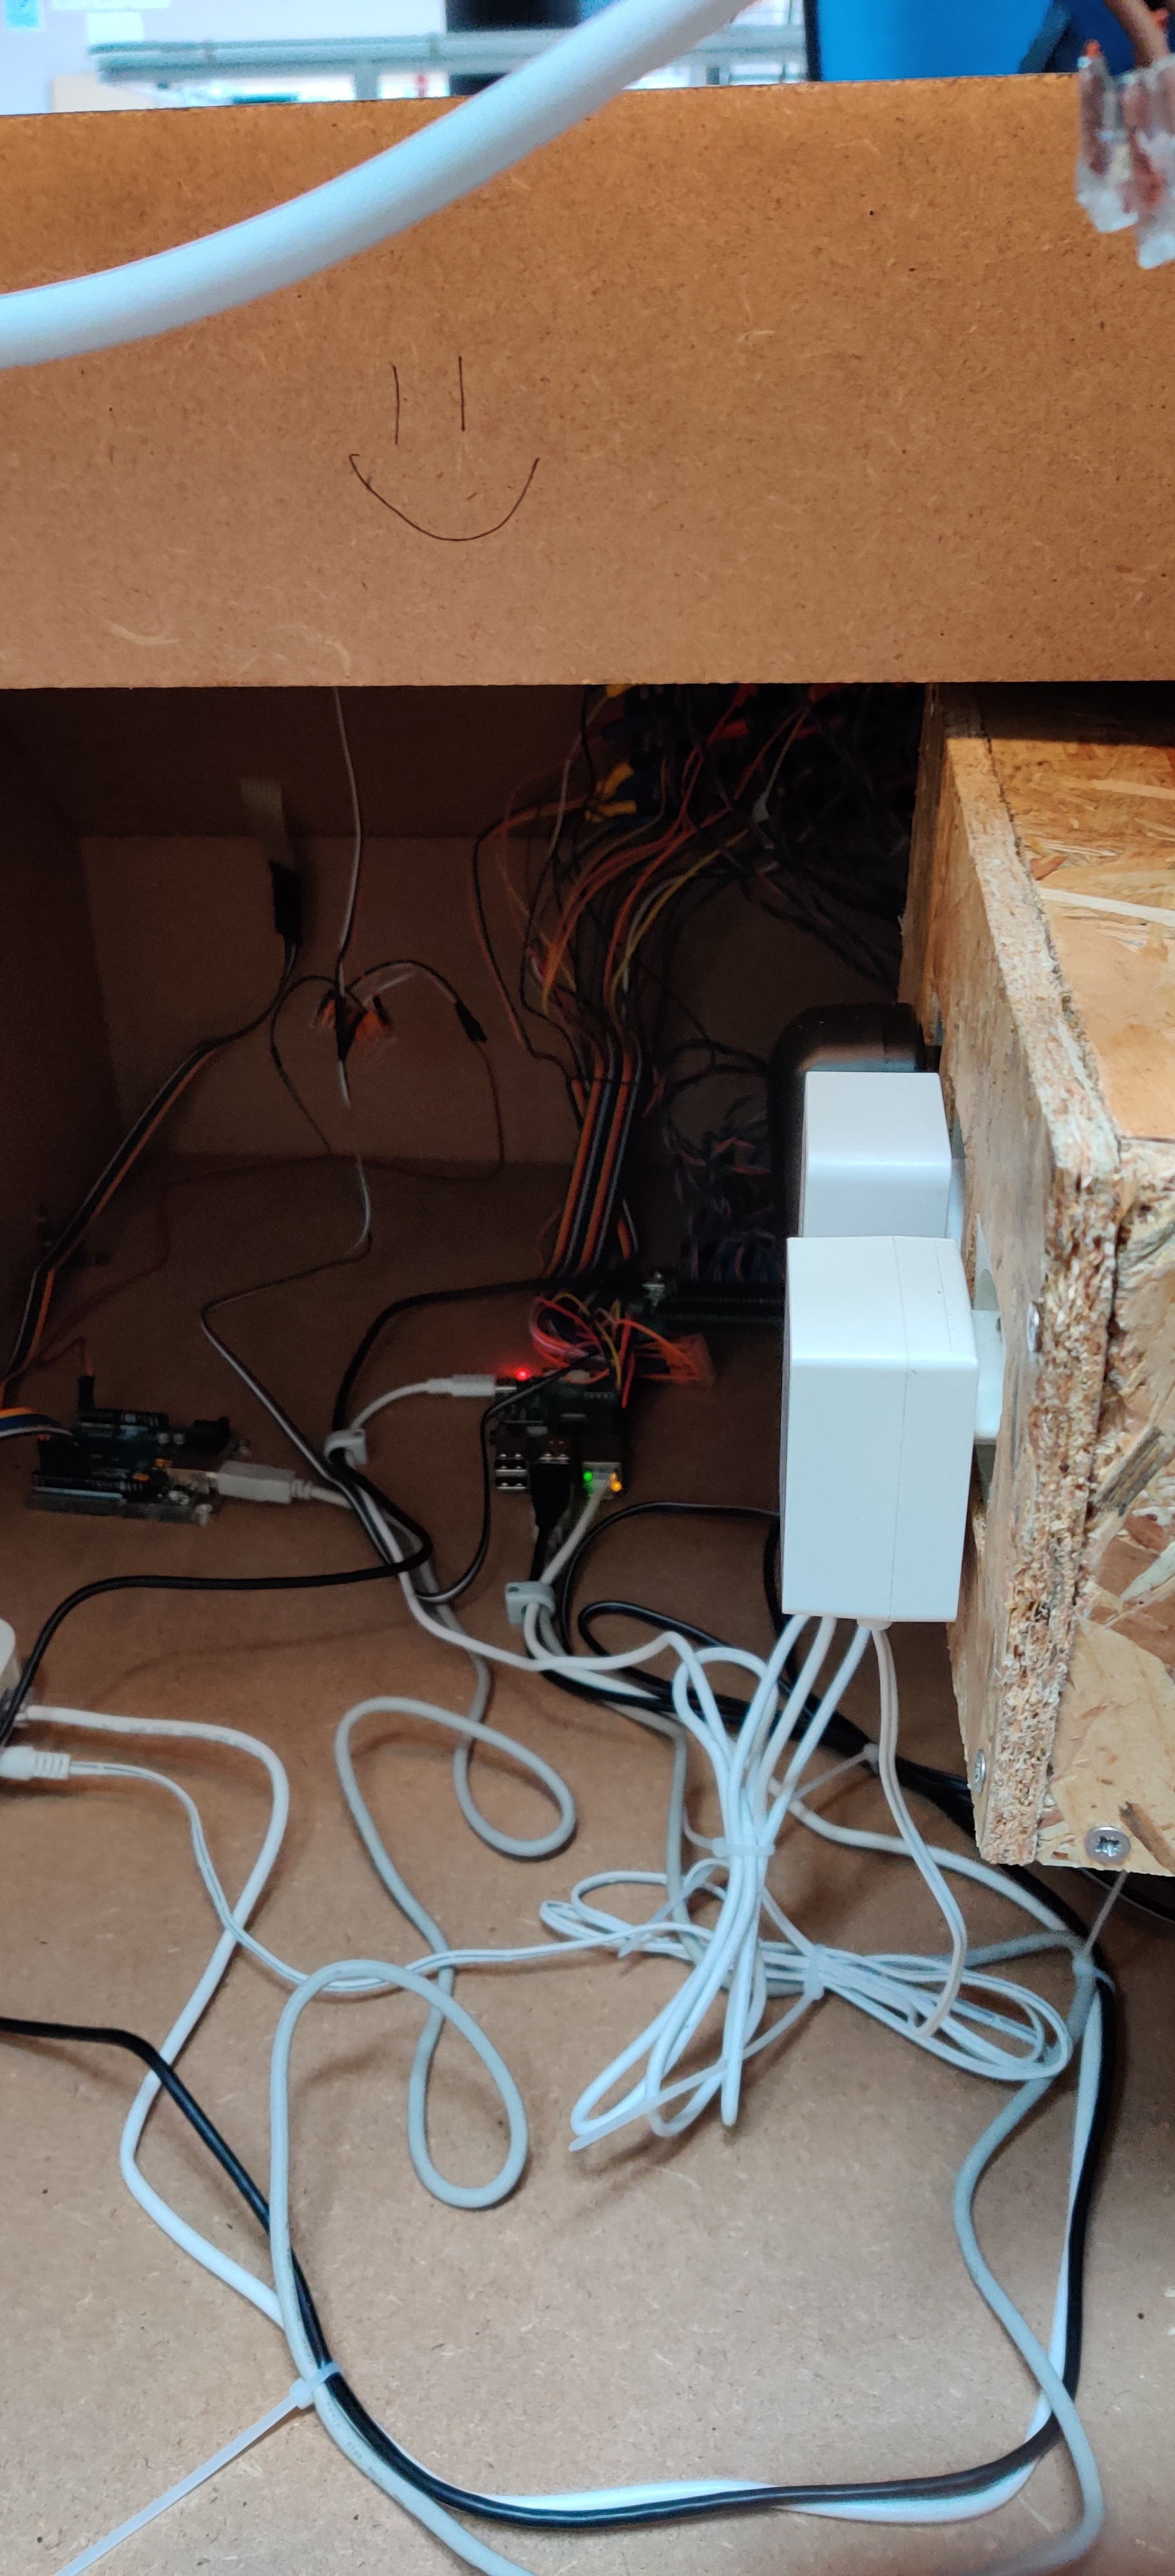
Une fois toute la partie programmation terminée, nous avons pu amener les planches découpées à Polytech pour y faire l’assemblage. Par la suite, nous nous sommes occupés de la longue partie concernant le branchement des multiples câbles (électriques et électroniques) avant de relier les cartes Arduino et Raspberry à nos autres composants.
Malgré quelques heures de complications à performer le code pour satisfaire toutes les conditions souhaitées, nous sommes arrivés à terminer le projet en temps et en heure !

Vue arrière du boîtier ouvert

Vue arrière du boîtier ouvert

Déroulement d’une partie :

Une partie peut donc se dérouler de la façon suivante :
– Le joueur arrive et sélectionne son niveau à l’aide du clavier qui lui confirme par la suite grâce au LCD

Ampoules de toutes les couleurs
panneau de commandes avec les boutons de couleurs

– Il essaye de trouver la bonne combinaison de boutons pour avancer dans le jeu et parvenir à trouver le résultat désiré
– Lorsqu’il trouve, un code s’affiche sur l’écran LCD et le joueur peut passer au niveau suivant.

Conclusion :

Grâce à l’importance de la communication et du travail d’équipe au sein de notre groupe, nous avons pu répondre à un cahier des charges qui semblait impossible si l’on s’y attaquait seul. Ce projet nous a d’autre part permis de développer nos compétences en CAO, en programmation et surtout nous a offert des connaissances en matière d’électricité, de moyens d’assemblages et sur bien d’autres domaines. Nous tenons à remercier encore une fois toutes les personnes ayant contribué au projet et nous espérons que ce projet, dont nous avons pris beaucoup de plaisir à réaliser, sera amené à être améliorer les prochaines années.

Robot Cartographe

Introduction

Bonjour à toutes et à tous, dans cet article on va vous présenter le projet de conception de robot cartographe que l’on a effectué au cours de notre 2nde année au sein de Polytech Angers. Nous en sommes en groupe de trois : Swan, Emilien et Jean-Luc afin de réaliser ce projet qui a déjà été réalisé à plusieurs reprises les années précédentes (projet ROMULUX présenté via ce lien).

On va aborder maintenant la question de l’utilité de ce projet. Ce projet propose de concevoir un robot permettant l’acquisition de données pour tester des algorithmes de cartographie et de localisation. Ce projet a pour but premier de cartographier un étage complet des bâtiments de Polytech (cependant, on ne s’occupera pas du codage du robot).


Organisation

Sachant que les séances de projet de conception n’avaient pas lieu en présentiel, on a dû s’adapter et apprendre à utiliser un logiciel du nom de Gitlab. Gitlab est un outil qui permet de stocker et partager des fichiers qui fonctionne comme un cloud avec certaines spécificités telles que des checkpoints, points de contrôle, et quelques autres.


Cahier des charges

Afin de pouvoir réaliser un tel robot, il nous faudra plusieurs éléments (annoncés dans le cahier des charges) :

    • Utilisation d’une carte NVIDIA Jetson TX2
    • Utilisation des roues “mecanum”
    • Étage modulable permettant à minima le positionnement de 4 caméras et un capteur Lidar Velodyne (qui est un radar fonctionnant avec la lumière)

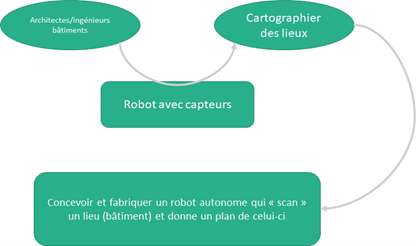
Afin de réellement commencer le projet, on a tout d’abord schématisé de diverses manières ce projet. En commençant par un schéma bête à corne :

Bête à corne

Bête à corne


Chaîne de fonctionnement

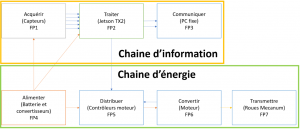
On a ensuite réalisé divers schémas exprimant la chaine de fonctionnement de notre robot cartographe. Voici le schéma principal :

Schéma fonctionnel

Schéma fonctionnel


Après cela, on a réalisé un inventaire des composants afin d’être structurés, mais aussi, afin de pouvoir définir et dimensionner le type de batterie souhaitée en faisant un bilan énergétique. Finalement, on a dû opter pour des batteries NIMH, car elles correspondaient bien à notre bilan énergétique, et car le labo n’était pas adapté pour des batteries lithium-ion.


Placement Lidar Velodyne

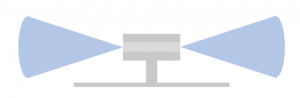
On a dû ensuite trouver un emplacement optimal pour le radar LIDAR Velodyne (afin qu’aucun obstacle ne gêne ses rayons lumineux qui lui permettent de capter à 360° autour de lui-même).

LIDAR Velodyne

LIDAR Velodyne

Pour se faire, il suffisait de choisir où le placer sur notre robot (nous avons choisi le centre). Afin de déterminer la hauteur à laquelle le placer, il suffisait d’utiliser de la trigonométrie basique. On a donc pu obtenu facilement les coordonnées du positionnement du LIDAR Velodyne.


Matériau

Il nous manquait donc un dernier détail à régler avant d’entamer la CAO (Conception Assistée par Ordinateur) qui était le choix du matériau. Après quelques discussions avec nos encadrants, il s’avérait que l’impression 3D n’était pas une option viable pour l’architecture que l’on voulait adopter (matériaux trop fragiles) mais que l’usinage était un moyen plus adapté notamment grâce à son matériau : l’aluminium qui allait être le matériau principal constituant notre robot.


CAO

On pouvait donc enfin commencer la CAO qui était au cœur de notre projet. Tout d’abord, on a conceptualisé les divers composants constituant notre robot (NVIDIA Jetson, LIDAR Velodyne, les 4 caméras, les contrôleurs moteurs, les moteurs, les batteries, …).

On a commencé à faire une première ébauche sur le logiciel SolidWorks ce qui nous a permis d’avoir un premier ressenti de notre encadrant sur l’architecture que l’on voulait adopter pour notre robot cartographe :

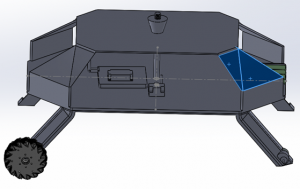
1ère ébauche du robot cartographe

1ère ébauche du robot cartographe

Cependant, on voit clairement un manque de rigidité sur notre structure (éléments sélectionnés en bleu), une complexité hors norme au niveau des pieds de notre robot, ainsi que la hauteur entre les 2 étages qui n’est pas adaptée.


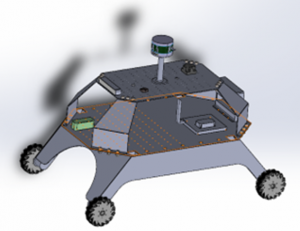
Ces problèmes ont été résolus en changeant simplement la structure des éléments problématiques, ce qui nous mena à la réalisation d’une seconde et dernière ébauche :

CAO final du robot cartographe

CAO finale du robot cartographe


Conclusion

Malheureusement, c’est ici que s’achève ce projet pour notre groupe car nous n’avons pas été assez efficaces afin d’avoir une réalisation physique de ce robot cartographe. Mais peut être allez-vous aboutir ce projet.


Nos remerciements vont à nos encadrants :

M. GUILLONNEAU et M. MERCIER


JOTTREAU Emilien, GAUVRIT Jean-Luc, NOBILI Swan


GDE Erreur: Erreur lors de la récupération du fichier - si nécessaire, arrêtez la vérification d'erreurs (404:Not Found)

Caméra pour robot KUKA KRC3

image1

Fixer une caméra à un bras robot. Qu’est-ce que pourrait mal se passer?

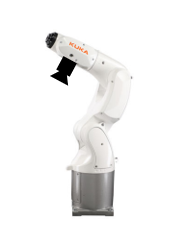
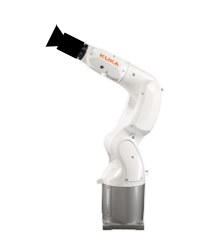
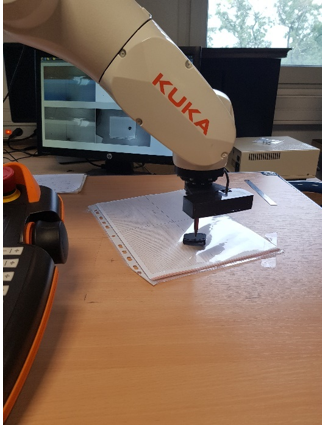
Nous sommes Théotime Aubin et Antoine Grimault, notre objectif a été de fixer une webcam au bras robot KUKA et de lui faire détecter des objets sur un plan (fixe) défini au préalable.
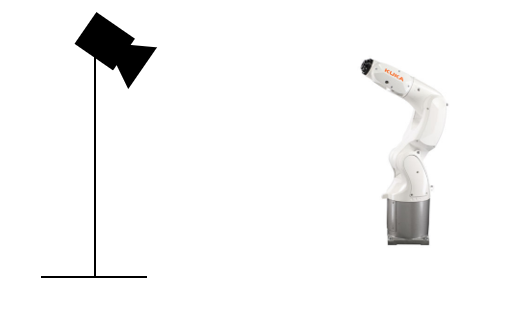
La première étape a été de choisir l’emplacement de la webcam.

image2

  • On aurait pu choisir de fixer la caméra dans l’espace de travail du robot.
  • image3

  • Il était aussi possible de la fixer sur le côté du robot, et d’avoir une position de prise de vue différente de la position d’action.
  • image4

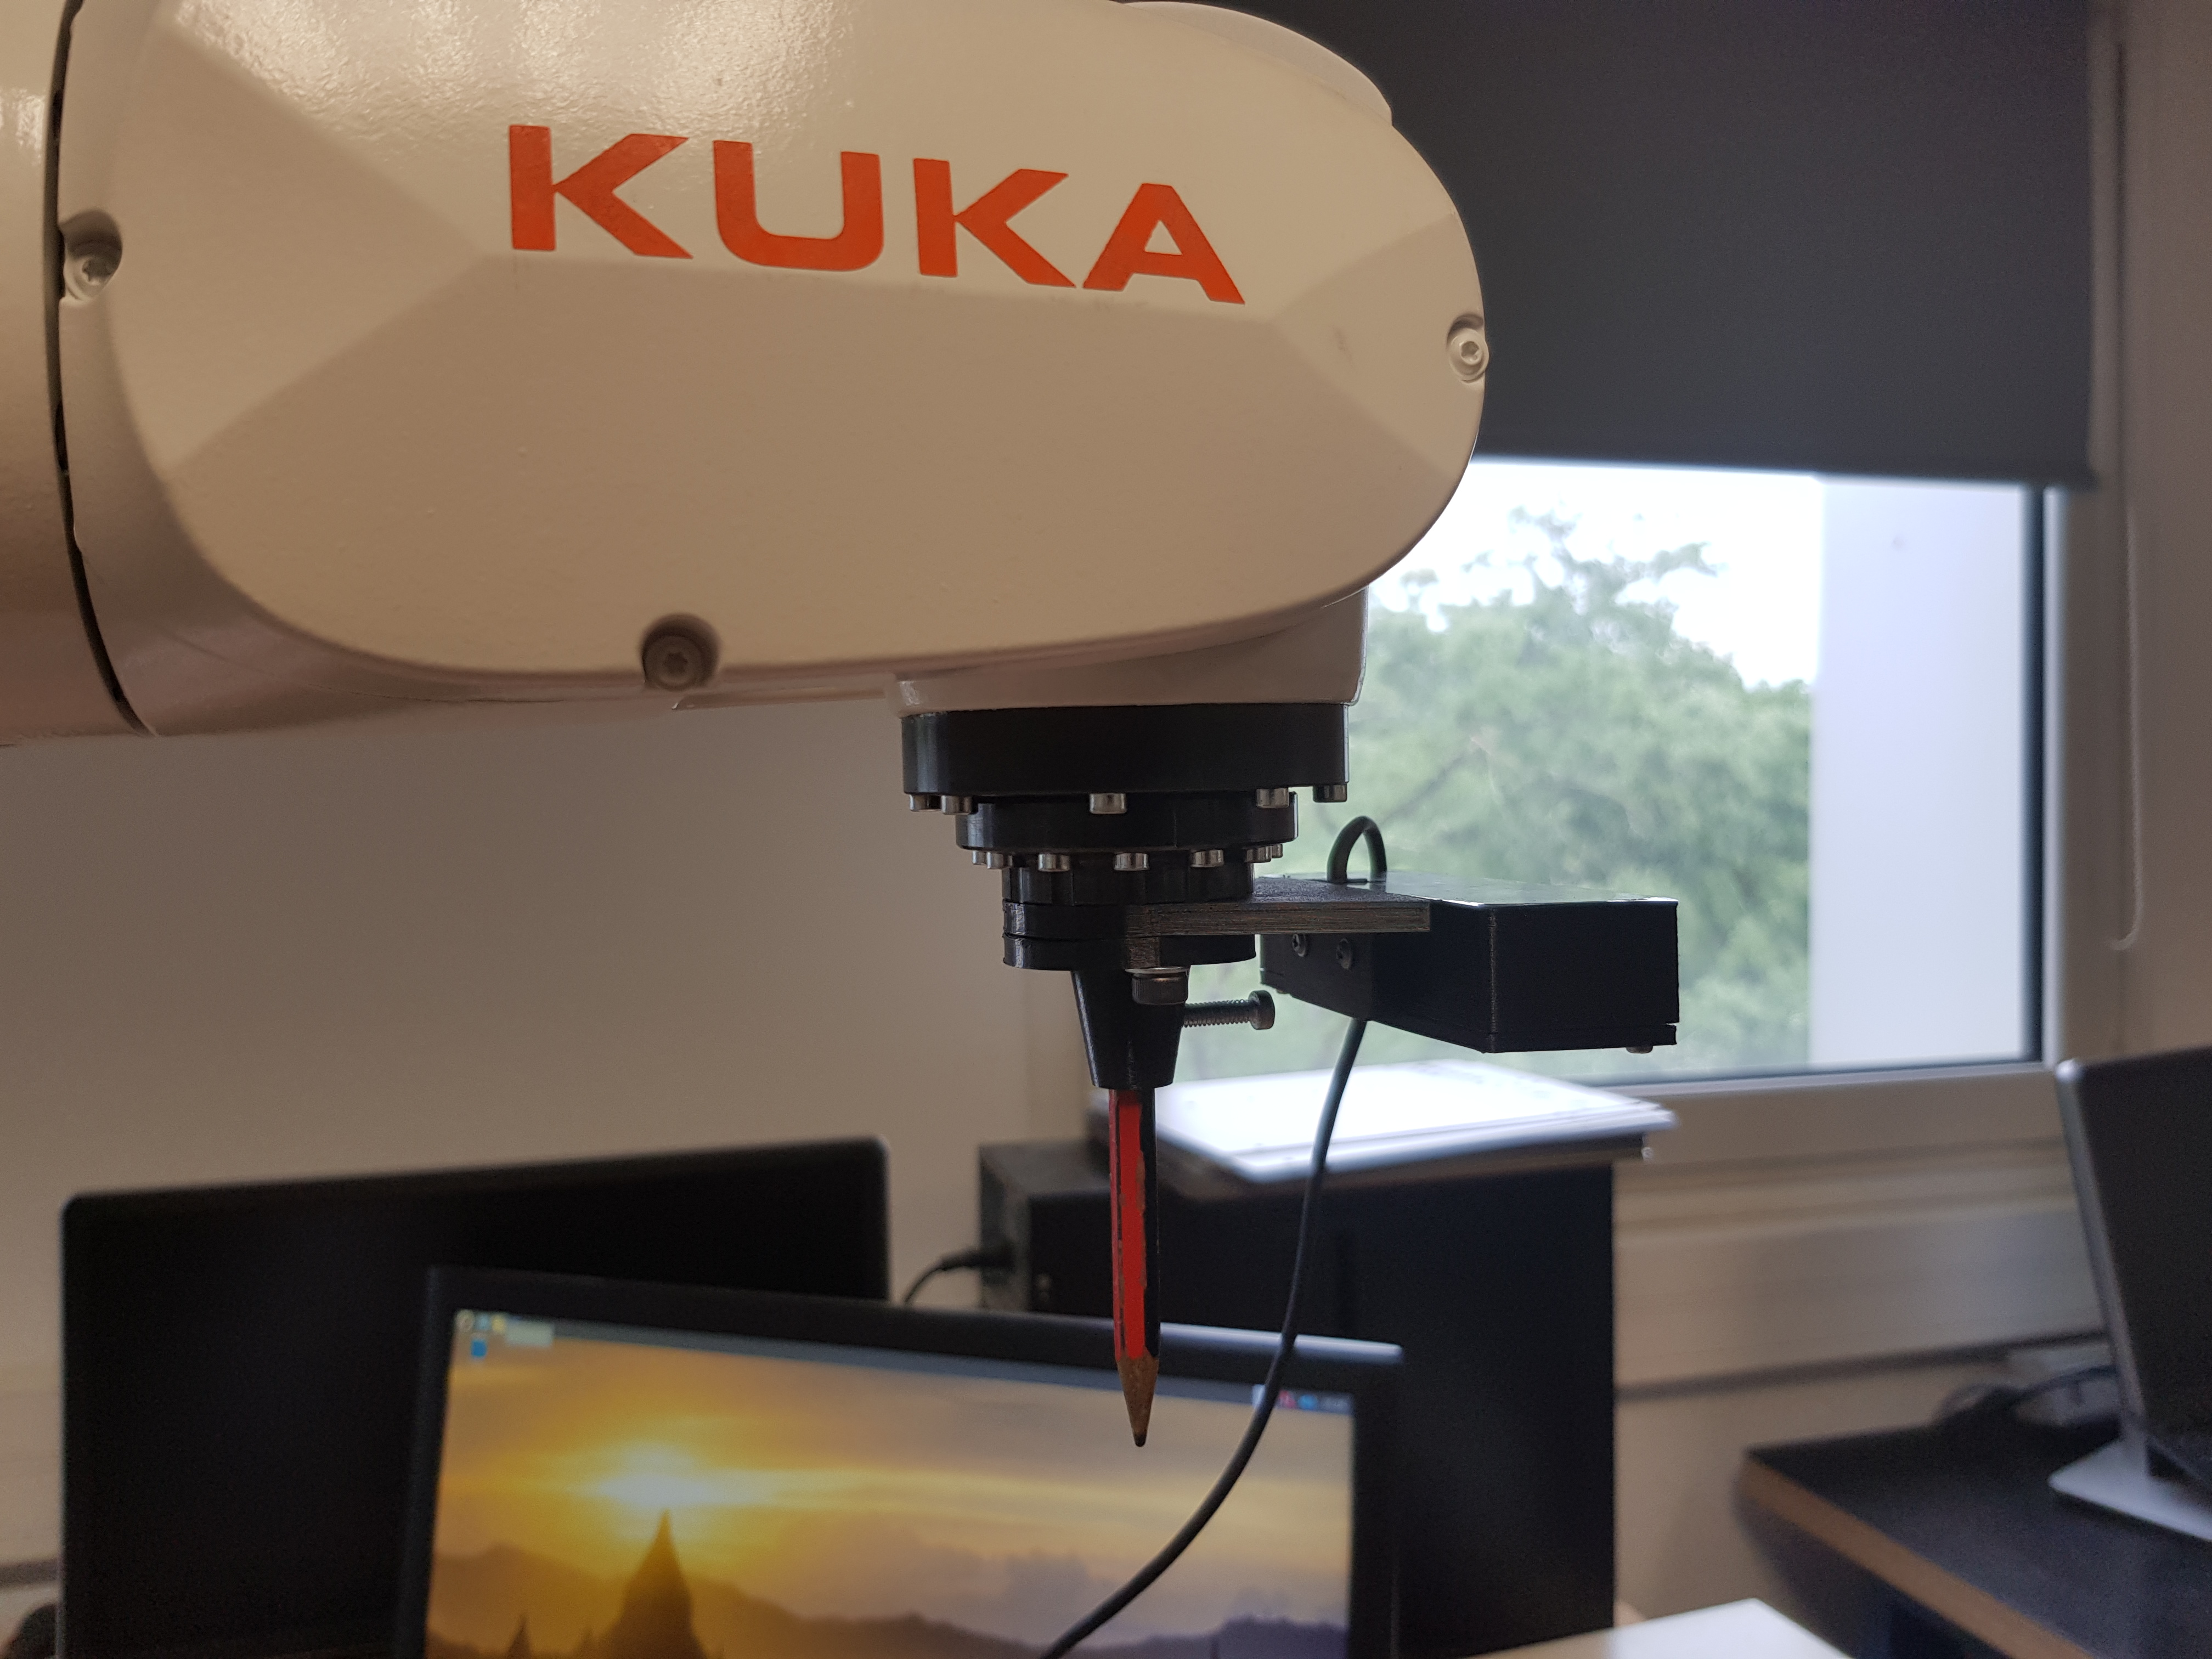
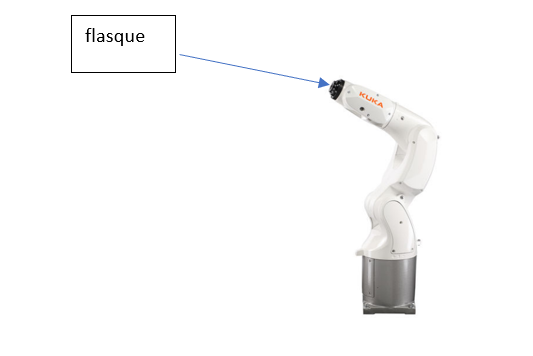
  • Enfin, on pouvait fixer la caméra directement sur la flasque du bras, avant l’outil.
  • Nous avons choisi la dernière option car ce système limite faiblement les mouvements du bras,
    et le repère de la caméra est “simple” à définir par rapport au repère de la flasque. C’est aussi plus facile de la fixer solidement ici.
    Il est possible que l’outil soit visible sur l’image, cela pourrait poser problème pour la détection des objets, mais d’après nos mesures cela a peu de chances d’arriver.

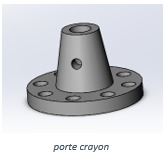
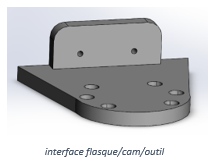
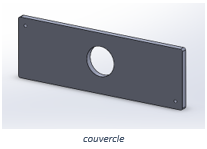
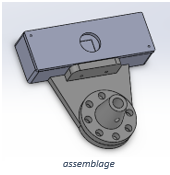
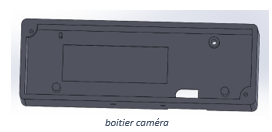
    Une fois ce choix fait, nous avons démonté la webcam pour n’en garder que l’électronique (PCB), puis modélisé un boitier sur SolidWorks que nous avons ensuite imprimé en 3D.

    Capture5
    Capture2


    Capture1
    Capture4


    Capture

  • Vient ensuite la phase deux… le traitement d’image :

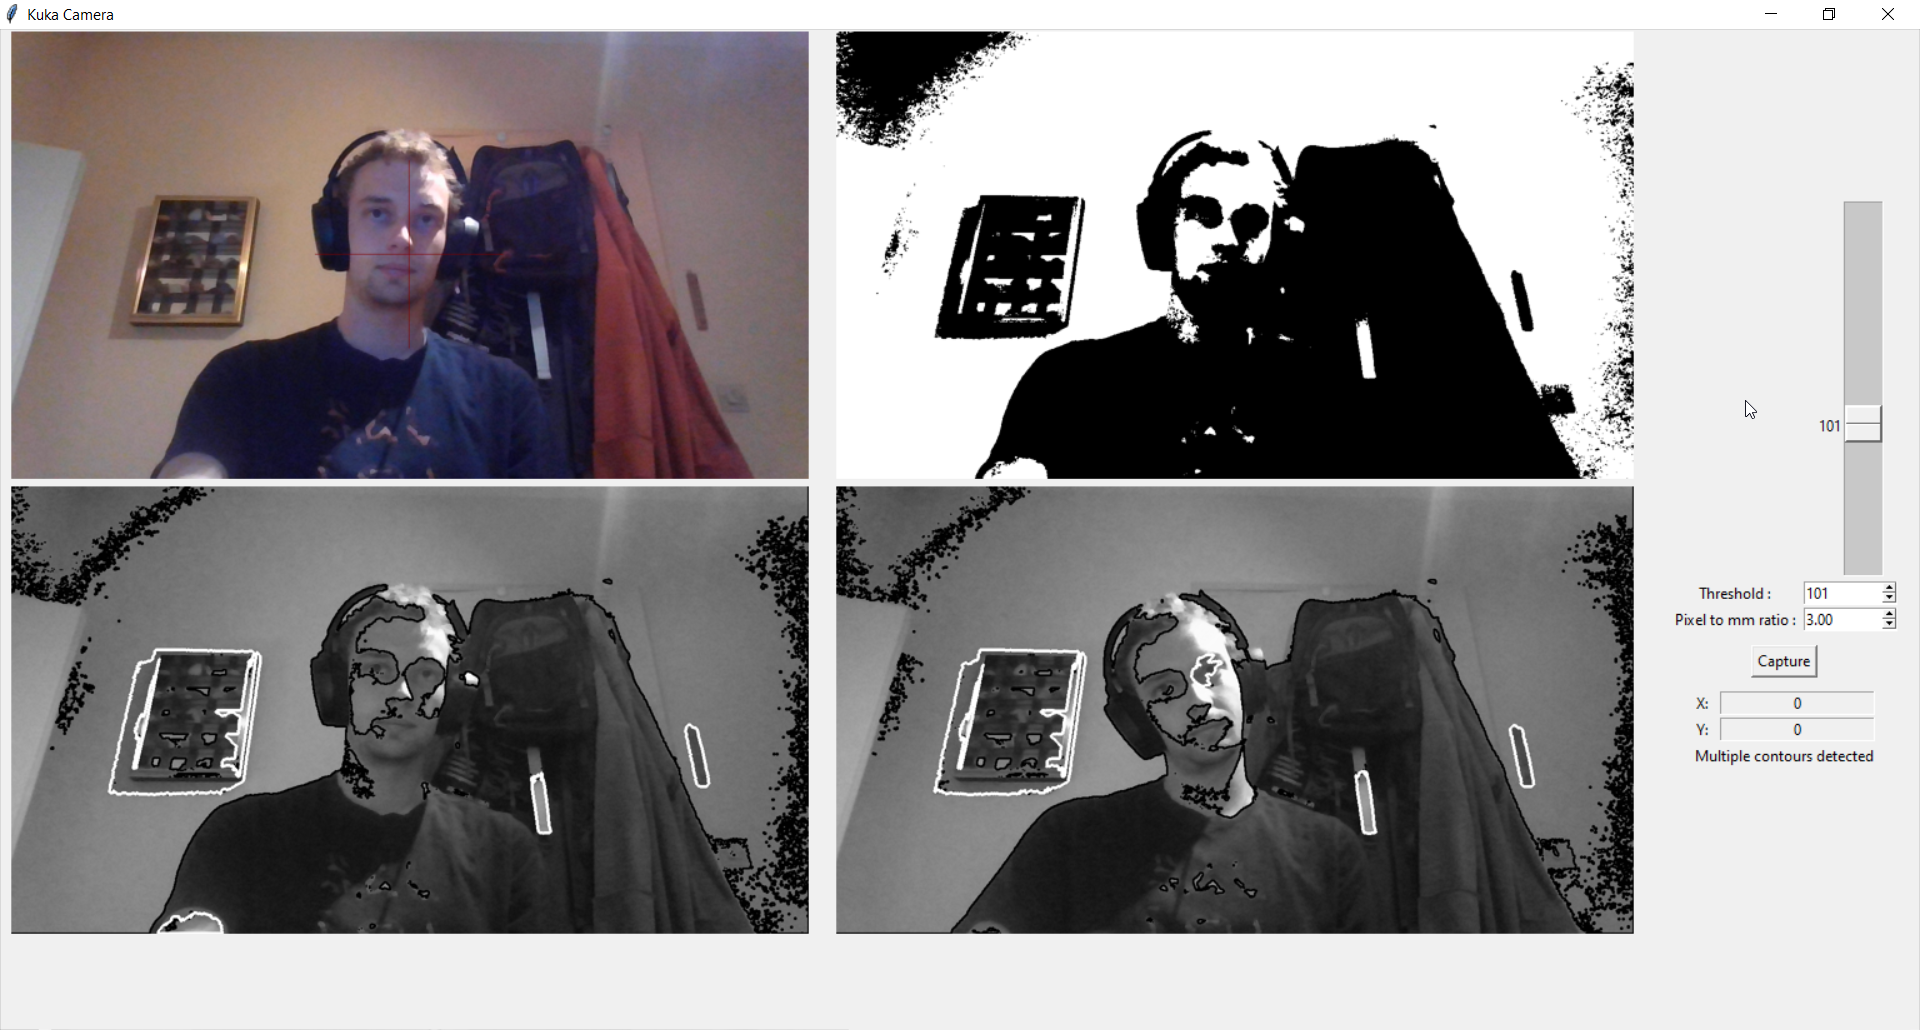
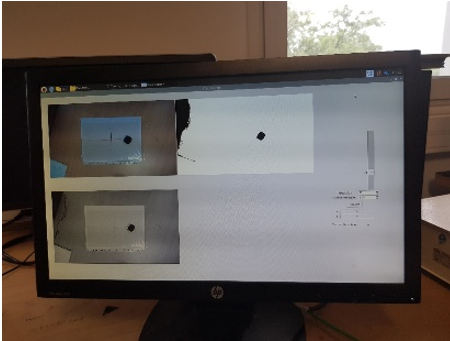
  • Pour ceci nous avons décidé d’utiliser Python avec le module OpenCV sur un ordinateur séparé du robot. On a codé une application qui permet à l’utilisateur du robot d’avoir un retour vidéo pour calibrer la ‘‘visée’’, fait une détection de contour et donne les coordonnées d’un objet situé sur l’espace de travail défini au préalable, en convertissant au passage des pixels en millimètres.

    nnwn
    Capture6

  • Vient ensuite la phase trois… la programmation du robot :


  • Capture10

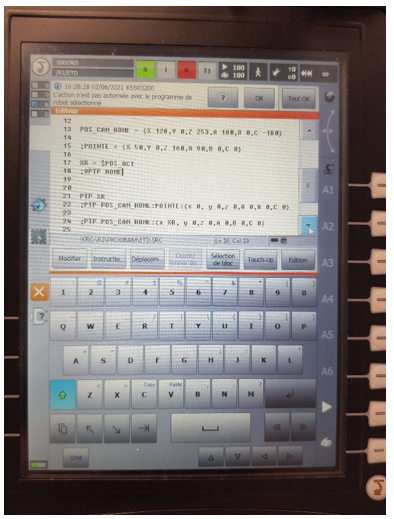
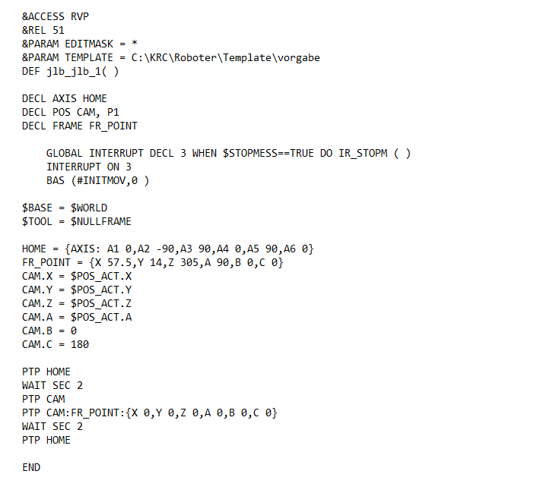
    Le but est simple. Le robot est capable de connaitre en temps réel la position de la flasque. Notre travail dans ce programme est de donner au robot les translations et rotations de repère afin de disposer des coordonner de la caméra en temps réel.

    Capture720210604_184736

    Après s’être bien creusé les méninges on finit par comprendre et ça donne un beau petit programme :


    Capture8

  • Conclusion :
  • Quand on fait tout fonctionner ensemble le robot est capable de localiser une pièce, en déduire ses coordonnées et la pointer. il aurait été possible d’aller un peu plus loin en communiquant directement les coordonnées au robot via une carte d’entrée sortie utilisant le protocole TCP/IP, mais celle ci a mis trop de temps a arriver.

    Capture9

    Projet d’une Voiture à Ressort

      Bonjour à tous !
  • Nous sommes trois étudiants de Polytech Angers. Durant ce dernier semestre, il nous a été demandé de travailler sur un projet. Nous nous sommes imposé comme objectif de réaliser notre projet de conception sur un sujet qui nous permettrait d’utiliser, les connaissances apprises durant ces deux années. Ayant plus de facilités dans les matières mécaniques, notre choix s’est fixé sur plusieurs projets et le projet de voiture à ressort a été retenu.
  • Ce projet était consacré à la conception d’un véhicule automobile miniature. Ce véhicule devait fonctionner à ressort ainsi que respecter le cahier des charges de Course en Cours.
  • Afin d’atteindre cet objectif, nous avons travaillé en plusieurs étapes. Une étape de documentation et de brouillon, une étape de calcul et de conception et une étape de réalisation.
  • 1) Documentation et Brouillon

  • Cette étape n’est pas la plus intéressante mais elle est nécessaire pour pouvoir répondre aux objectifs annoncés. Ces différentes recherches nous ont amené à différentes conclusion:
  • Dimensions maximales de la voitures : 350*120*180mm
    Diamètre des roues : entre 54mm et 60mm
    Poids minimal : 700g
    Utilisation d’un châssis plein en aluminium
    Coque en plastique

  • De manière à avoir une idée du poids et de la forme finale, nous avons réalisé un brouillon en CAO. Ce brouillon n’est qu’un début et il a été amené à être modifié.
  • Voici le premier brouillon réalisé:

    brouillon2

    2) Étude énergétique et conception

    2-a) Engrenages et ressorts

  • Dans le but d’obtenir le meilleur véhicule possible, il était nécessaire de déterminer avec précision ce qui se passait au niveau du bloc moteur et de quoi celui-ci était fait.
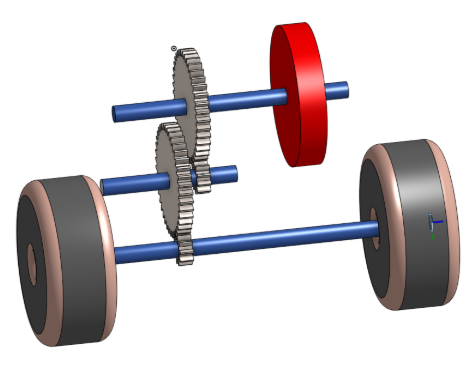
    Cette étude nous a amené à un bloc moteur composé de 4 roues dentées afin de transmettre la puissance aux roues ainsi que 1 ressort pour créer cet effort.
  • Voici le bloc moteur final, relié aux roues motrices (arrières) :

    engrenages

  • Nous avons opté pour 4 engrenages afin de réduire l’effort nécessaire à mettre sur les roues pour recharger le ressort et pour optimiser au maximum la puissance transmise par le ressort.
  • Afin de réaliser tous ces calculs, il nous fallait les caractéristiques du ressort à utiliser. C’est pourquoi nous avons commandé 2 types de ressort et simulé l’expérience avec les 2.
  • Ces résultats nous ont permis de choisir le ressort suivant :

    ressort

    Dimensions : 10*1.5*1540 mm
    Module de Young : 206 Gpa
    Constante de raideur : k = 0.376217532 Nm/rad

    2-b) Fixation bloc moteur et roues

  • Le bloc moteur se situe au niveau des roues arrière et grâce à 2 étages d’engrenage, il est possible de faire tourner le ressort afin de le serrer.
    Il était nécessaire de trouver un moyen de fixer les roues ainsi que les différents éléments au châssis.
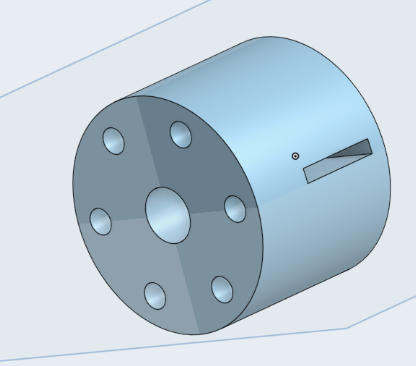
  • Nous avons pour cela utilisé des paliers à semelles, des rondelles de serrage, des “roues libres” ainsi qu’une pièce permettant de fixer le ressort à l’arbre.
  • fix ressort

  • Voici cette pièce, qui à l’aide d’un moyeu (servant à fixer cette pièce autour de l’arbre) fixe le ressort à l’arbre afin qu’il ne bouge pas.
  • Le ressort est inséré dans la fente que voici.

    2-c) Coque

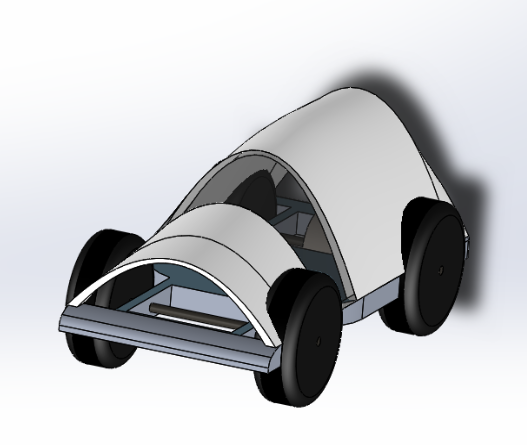
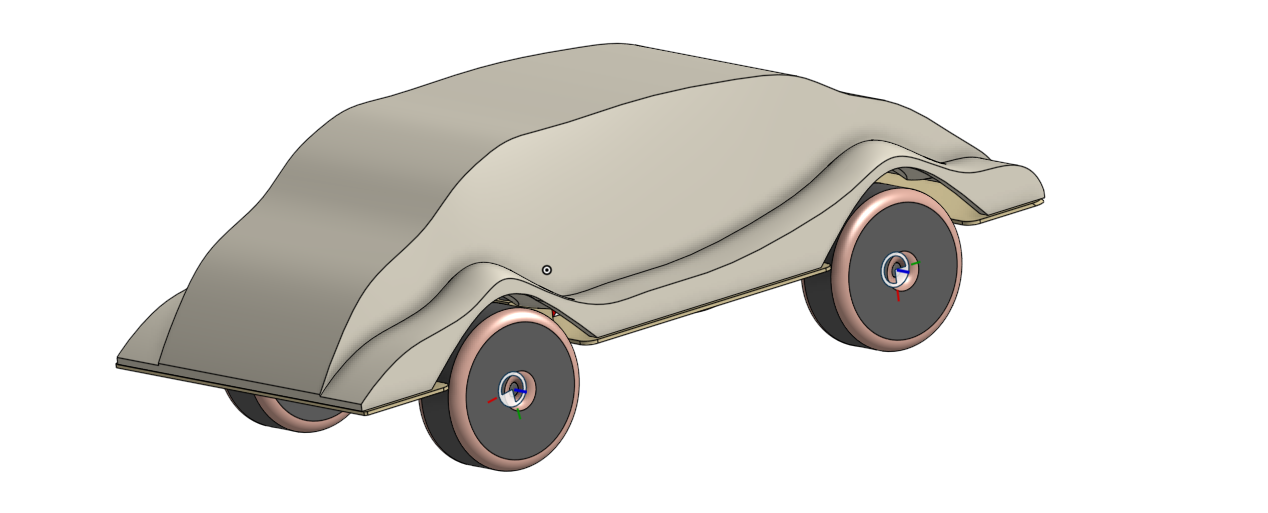
    Grâce à Solidworks nous avons pu créer cette coque :

    coque

    3) Fabrication et montage

  • Suite à un problème survenu dans la fabrication et par manque de temps, nous n’avons pas pu fabriquer la coque et le châssis à du être réalisé en bois.
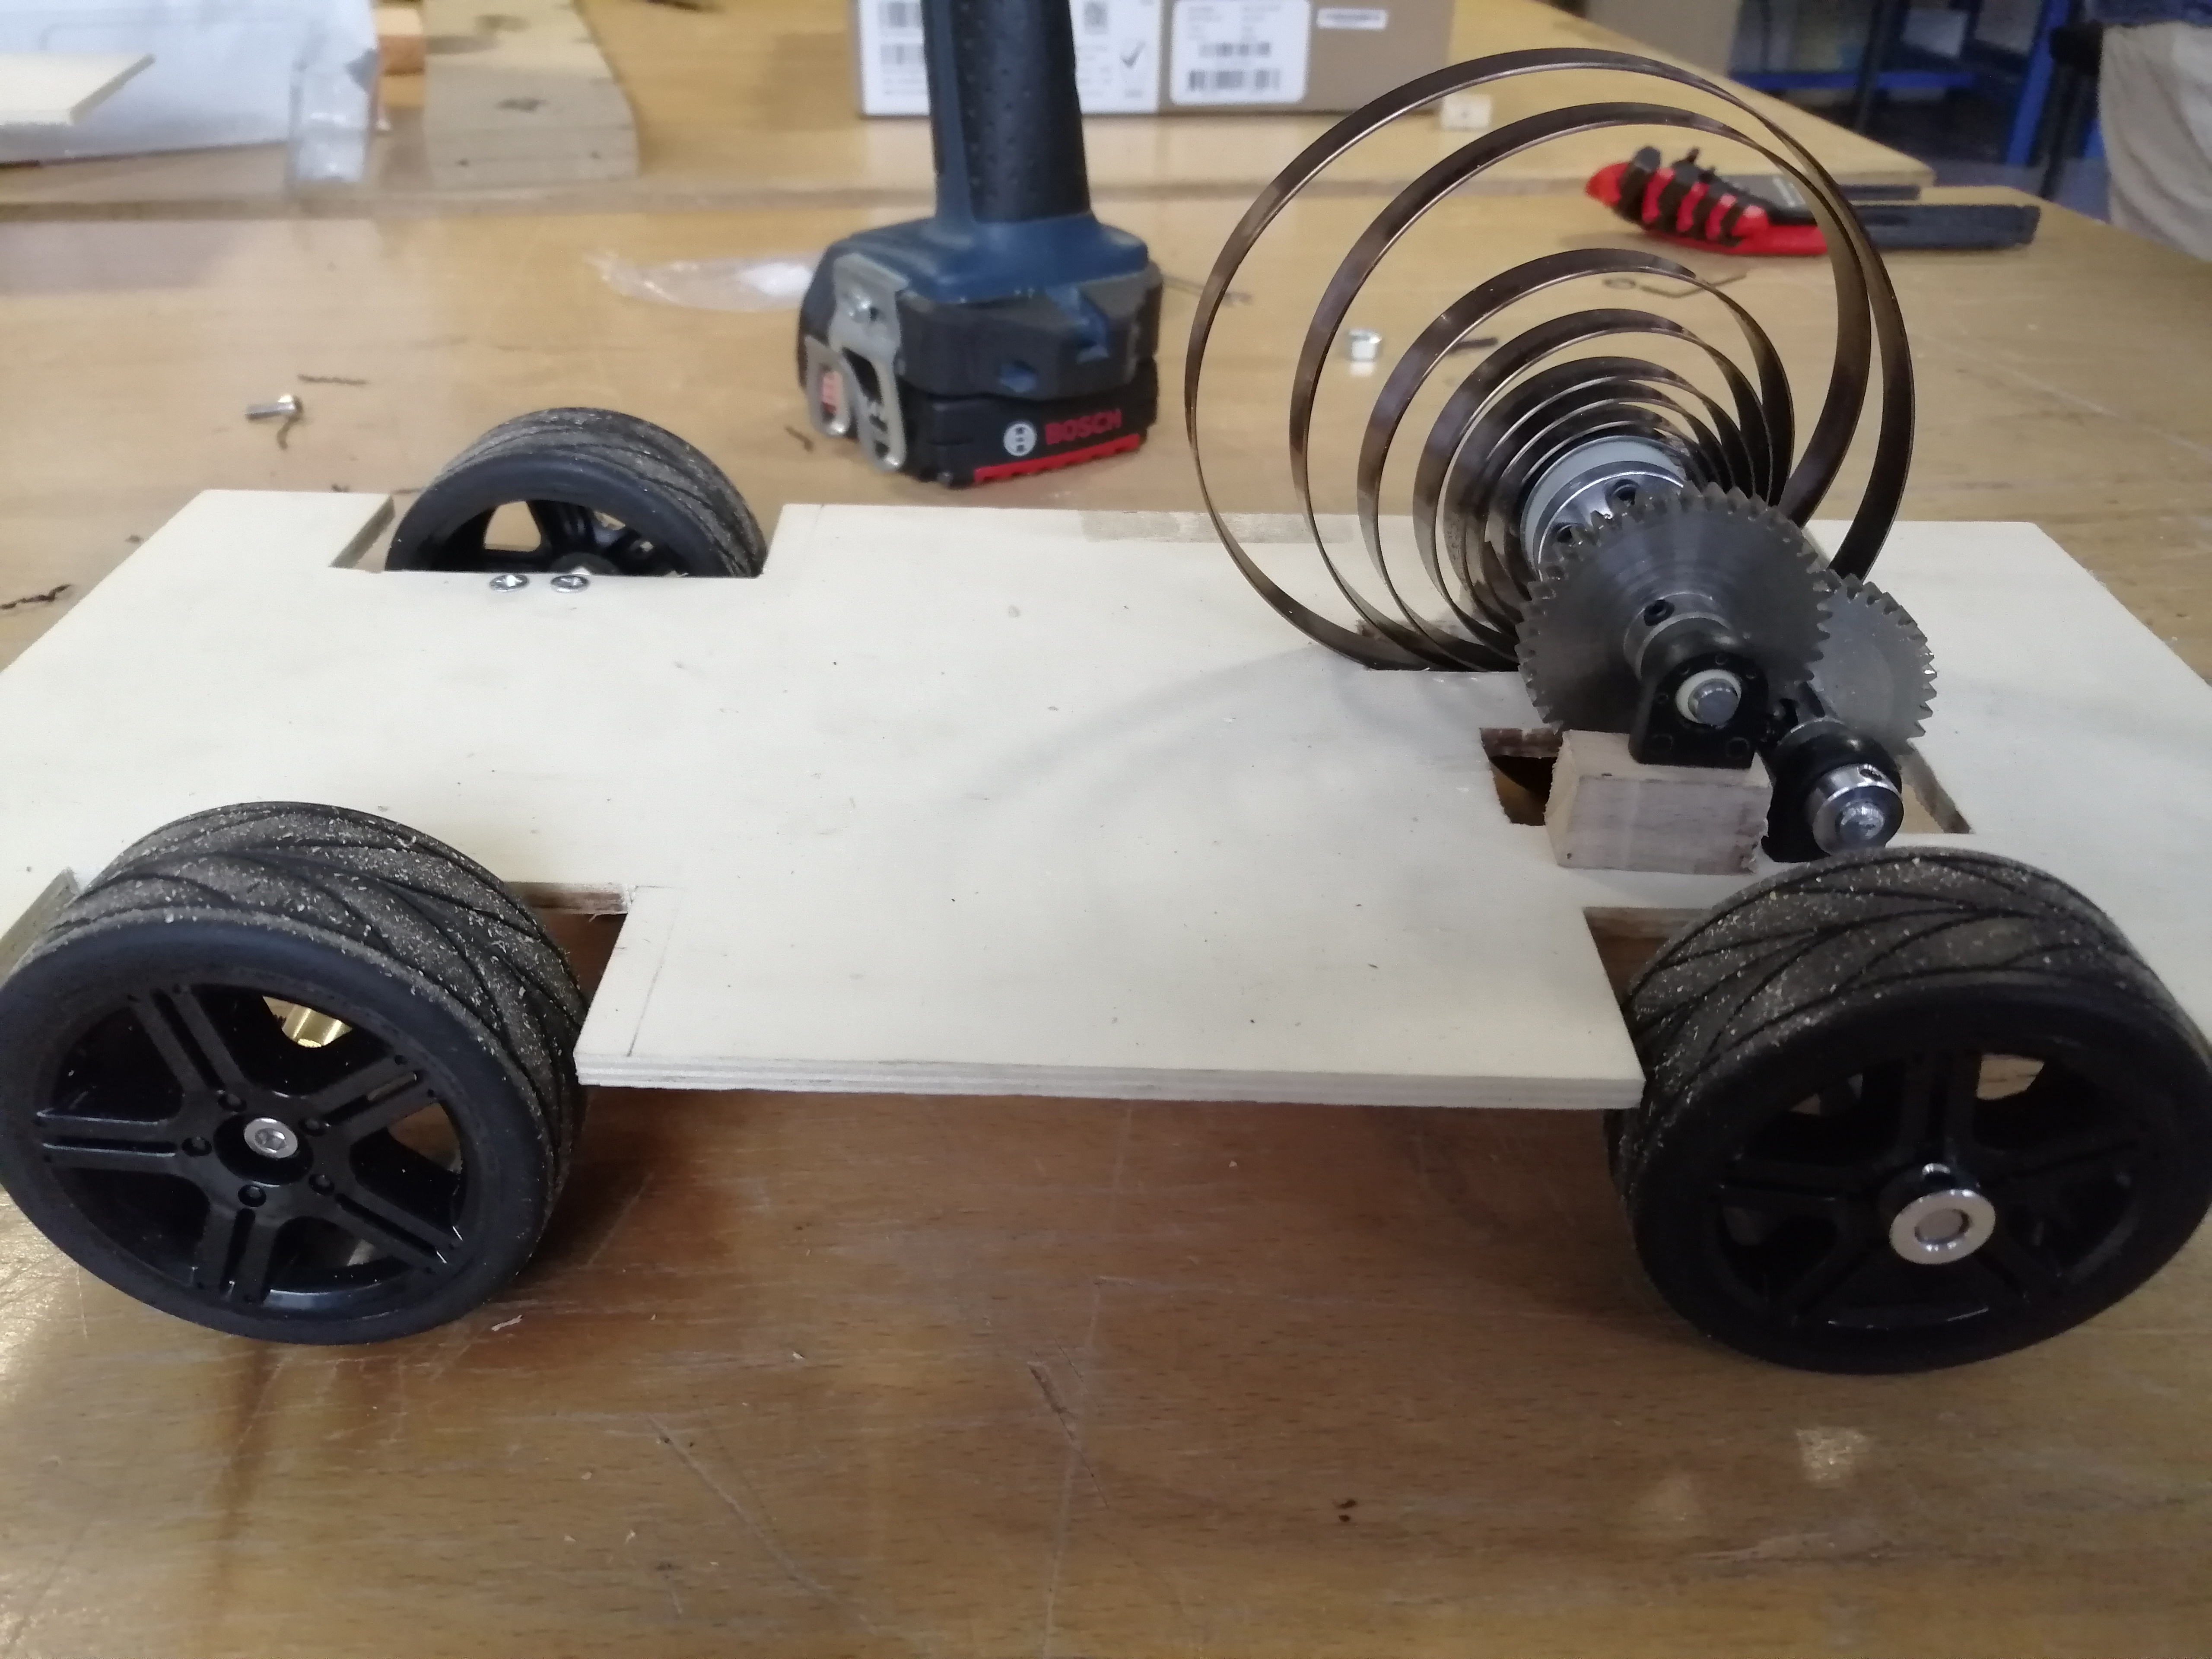
  • Voici la voiture finale réalisée avec une adaptation des mesures en raison du passage d’un châssis en aluminum à bois :

    IMG_20210604_174229

    Prudhomme Alban
    Guillouët Basile
    Seznec Alexandre

    Les automates animés

    Dans les magasins, sur les stands, dans les fêtes foraines ou encore dans la conception de films d’animation, les automates animés sont présents.
    Mais qu’est-ce vraiment ?
    Voici la définition Wikipédia :

    Définition

    Wikipédia : Définition

    D’après les informations récoltées, c’est un mécanisme qui, à l’aide d’un seul moteur, reproduit un mouvement naturel.
    Dans les magasins, cela donne un coté plus vivant au stand et permet de vendre plus de jouets. Dans la fête foraine, on va attirer plus d’enfants sur l’attraction car si ça bouge, ça attire l’œil.
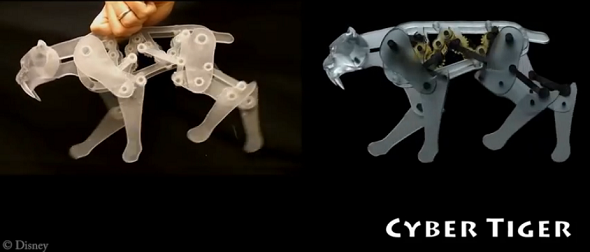
    Pour ce qui est des films d’animation, l’utilisation est différente. Disney, par exemple, utilise les automates pour que les mouvements des personnages soient plus simples à modéliser.
    En effet, on va alors créer le mouvement désiré et on augmentera ou baissera la vitesse en fonction de la scène ; tout devient plus simple.

    DisneyAutomate

    DisneyAutomate

    Mais tout d’abord, présentons nous, nous sommes Léo Festoc, Jonas Guerniou et Thomas Gazon, 3 élèves en PEIP 2 A à Polytech Angers et aujourd’hui, nous allons vous présenter notre projet.
    Les automates vous intéressent ? Voici notre démarche de conception :
    Nous nous sommes d’abord intéressés aux recherches du laboratoire Disney et nous avons modélisé notre propre automate : un chien.

    Image chien

    Image chien


    Pourquoi un chien ? Après avoir vu plusieurs automates Disney qui étaient pour beaucoup soit des félins, soit des chiens,
    nous nous sommes dit qu’il serait plus judicieux de choisir quelque chose qui ressemble au mieux à ce qui a été le plus développé.
    De plus, au départ, cela nous semblait plus simple.

    Si vous avez un choix à faire, il faut bien y réfléchir car vous allez passer du temps dessus.

    Après avoir fait ce choix d’automate, il faut passer à l’étape du choix des mouvements :
    quels mouvements vous voulez, combien vous en voulez, etc… Si vous voulez plus de simplicité, basez-vous sur des automates que vous pouvez visualiser en vidéo.

    Choix du Logiciel

    Logo Solidworks

    Logo Solidworks

    Après avoir choisi les mouvements, la réalisation en CAO peut débuter !
    Il faut d’abord choisir le logiciel en fonction de vos ressources, vos budgets et votre matériel.

    Notre choix s’est porté directement sur SolidWorks car nous avions des bases sur celui-ci, uniquement.

    Choix du logiciel fait, faites chauffer la carte graphique et le processeur, la modélisation commence !
    Modélisation

    Les pattes
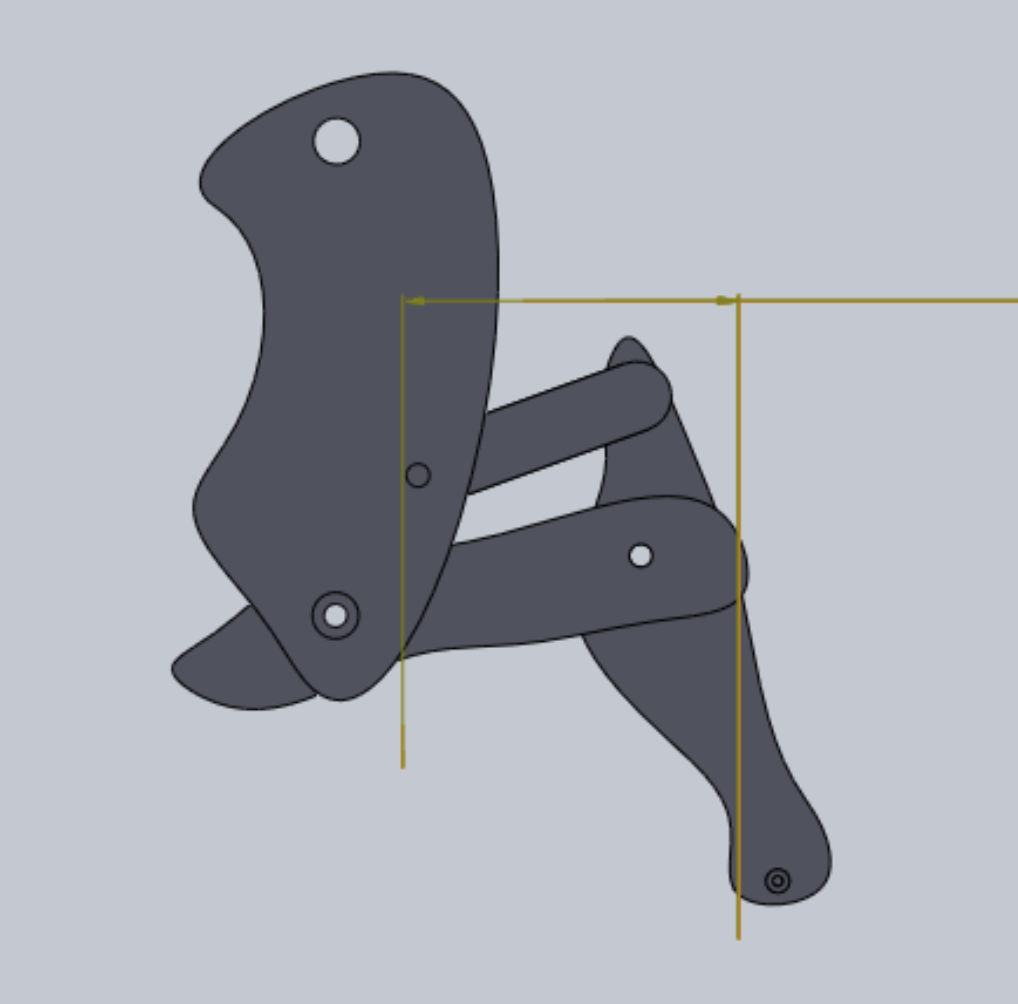
    La première étape consiste à dessiner la partie qui sera en mouvement. Pour nous, il s’agit de l’une des pattes (nous avons commencer par l’arrière).
    Par exemple, voici notre patte arrière en 4 parties comportant la patte inférieure, la cuisse, un milieu et une bielle de soutient pour le mouvement

    Patte arrière

    Patte arrière


    Par la même occasion, nous avons modélisé la patte avant.
    Ensuite, il faut quelque chose pour tenir tout cela : un corps.
    Il suffit simplement de dessiner un corps et de créer un assemblage avec celui-ci.
    Avec des extrusions préalablement faites, nous pouvons alors contraindre les pattes avec le corps et commencer à réfléchir à la trajectoire. Pour cela, nous observons le mouvement et dessinons une esquisse qui sera la trajectoire.

    Le mécanisme

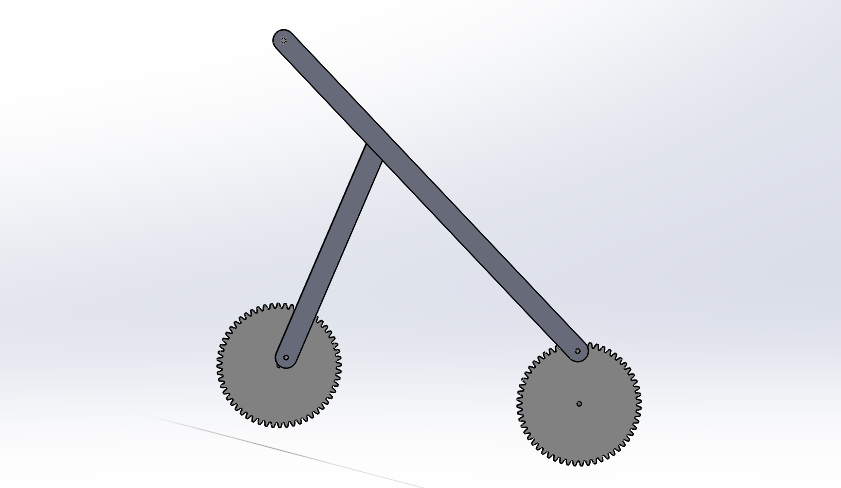
    Pour que le mouvement soit transmis à la patte, il nous faut deux roues et deux bielles
    Voici un exemple :

    Roue et Bielle

    Roue et Bielle


    Nous ajoutons le mécanisme en le contraignant avec les pattes. Nous pouvons alors commencer à chercher la bonne configuration pour avoir une trajectoire semblable à notre précédente esquisse.
    On ne vous cache pas que, si vous regardez cette vidéo, Disney lab. montre un logiciel développé en interne pour faire ces trajectoires plus facilement en donnant directement la configuration des roues et bielles.
    Disney lab
    Video Disney Lab.

    Cependant, ce serait trop beau si c’était aussi simple. En effet, ce logiciel n’existe pas pour le grand public.
    Il faut donc y aller « à tâtons » pour trouver les bonnes longueurs.
    (Conseil : mettez des variables pour pouvoir modifier plus simplement les distances.)
    Ensuite, lorsque nous pensons avoir trouver une configuration qui correspondrait, nous pouvons utiliser motion sous SolidWorks pour tracer la trajectoire du point. Cela nous donne un aperçu de si la configuration est bonne ou s’il faut continuer à modifier.
    Comme nous avions la même trajectoire pour la patte avant et arrière, celle-ci n’a été faite qu’une seule fois.

    Lorsque nous sommes fixés sur la trajectoire, nous pouvons alors nous concentrer sur le mécanisme complet.
    Il faut ajouter tous les mécanismes (4 pour nous car 4 pattes) et s’assurer que tout passe, sans que les pièces ne se touchent.
    (Nous avons modifier le corps pour passer le mécanisme avant et arrière, puis fait une symétrie pour avoir la même chose du coté opposé)

    Le bâti

    L’étape suivante est de créer le bâti pour accueillir l’automate.
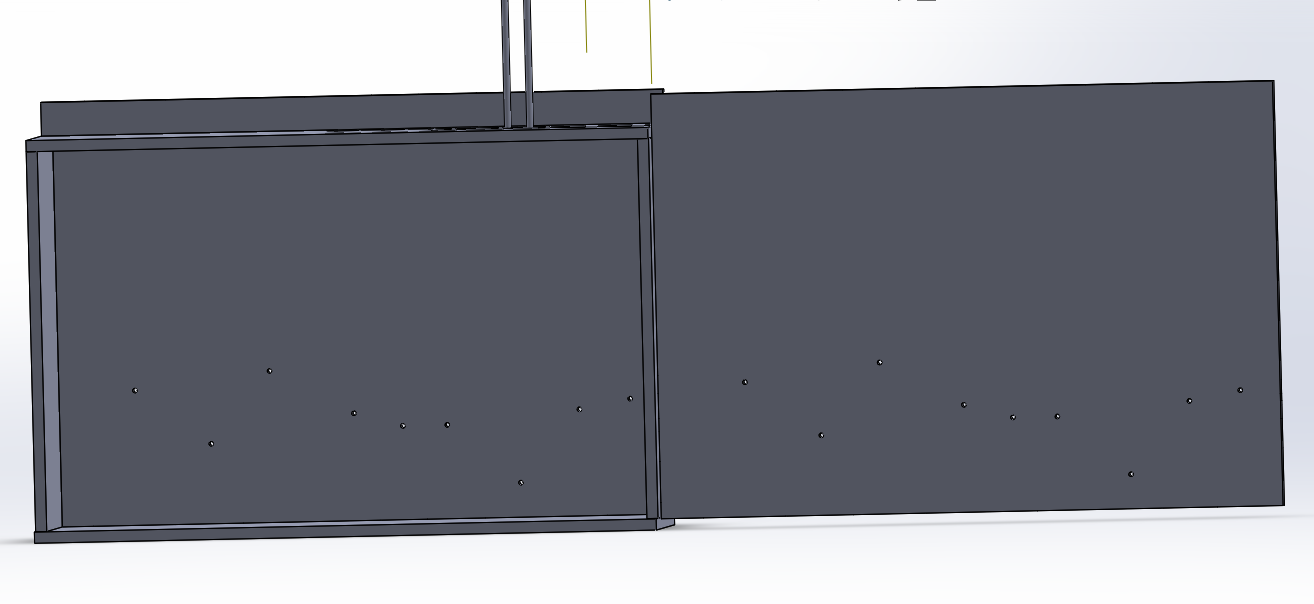
    Notre technique a été de créer une boite avec des dimensions qui englobent les mécanismes, puis de les modifier pour tenir le corps, faire passer les bielles et faire passer des arbres pour tenir les roues dentées.

    Bati avec extrusion

    Bâti avec extrusion


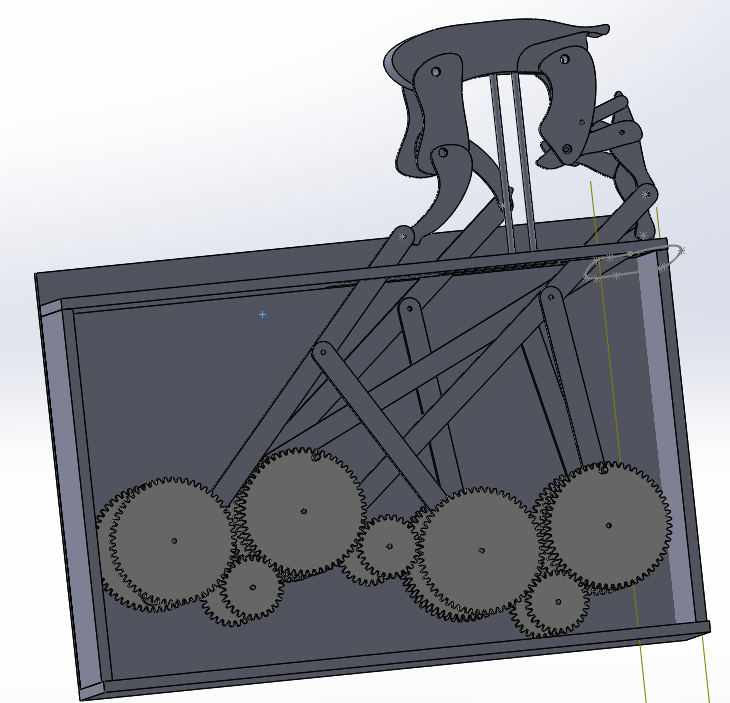
    Une fois le bâti fini, place à la transmission intégrale. Après un bon moment de réflexion, nous avons décidé d’utiliser une cascade de pignons pour pouvoir transmettre les mouvements entre tous les pignons et avoir les mêmes vitesses de rotations.
    Conseil : il est plus judicieux d’utiliser une cascade de pignons plutôt qu’une transmission pignon chaine ou courroie et roue.
    (Il faut savoir que nous avons dû modifier tous nos engrenages, qui, au départ, avaient des tailles différentes, pour pouvoir avoir les bonnes vitesses de rotation.)
    On a également dû revoir le bâti pour que tous les pignons passent.

    Le bâti fini, il ne reste plus qu’à ajouter tous les pignons et les contraindre afin de modéliser entièrement l’automate.

    Modélisation pignon

    Modélisation pignon


    Voici la dernière étape avant une possible réalisation concrète. Il faut maintenant essayer la modélisation en faisant une animation avec un moteur sur un pignon pour voir si tout tourne correctement.
    Si vous êtes arrivés là et que ça fonctionne, bravo vous pouvez maintenant réfléchir à la réalisation concrète !

    Conclusion

    La conception d’un automate animé pour la première fois n’est pas une mince affaire, même si le cahier des charges n’est pas des plus compliqués à respecter. Avec une bonne connaissance des logiciels, une vue d’ensemble du projet au départ et de la rigueur, ce projet peut être mené à bien aisément.
    Dans le cadre de notre semestre 4 à Polytech Angers, ce projet a permis de regrouper certaines matières que nous avons travaillées au cours de nos 2 années de prépa.
    Nous pensons avoir bien respecté le cahier des charges dans notre travail, même si le projet n’est pas complètement terminé. Des améliorations pour que les mouvements soient plus naturels et fonctionnent correctement auraient pu être faites.

    Ce projet nous a donc permis de travailler en équipe et de développer plus de compétences sur SolidWorks. Au final, même si celui-ci n’aura pas été terminé, nous n’en tirons que du positif.
    Si vous êtes arrivés jusque-là, merci de votre lecture !

    Voici les annexes :

    Source image Disney : disneyresearch.com
    Source Image solid works : solidwork.com

    GDE Erreur: Erreur lors de la récupération du fichier - si nécessaire, arrêtez la vérification d'erreurs (404:Not Found)

    GDE Erreur: Erreur lors de la récupération du fichier - si nécessaire, arrêtez la vérification d'erreurs (404:Not Found)