Voiture à air pressurisé

Bonjour à toutes et à tous!

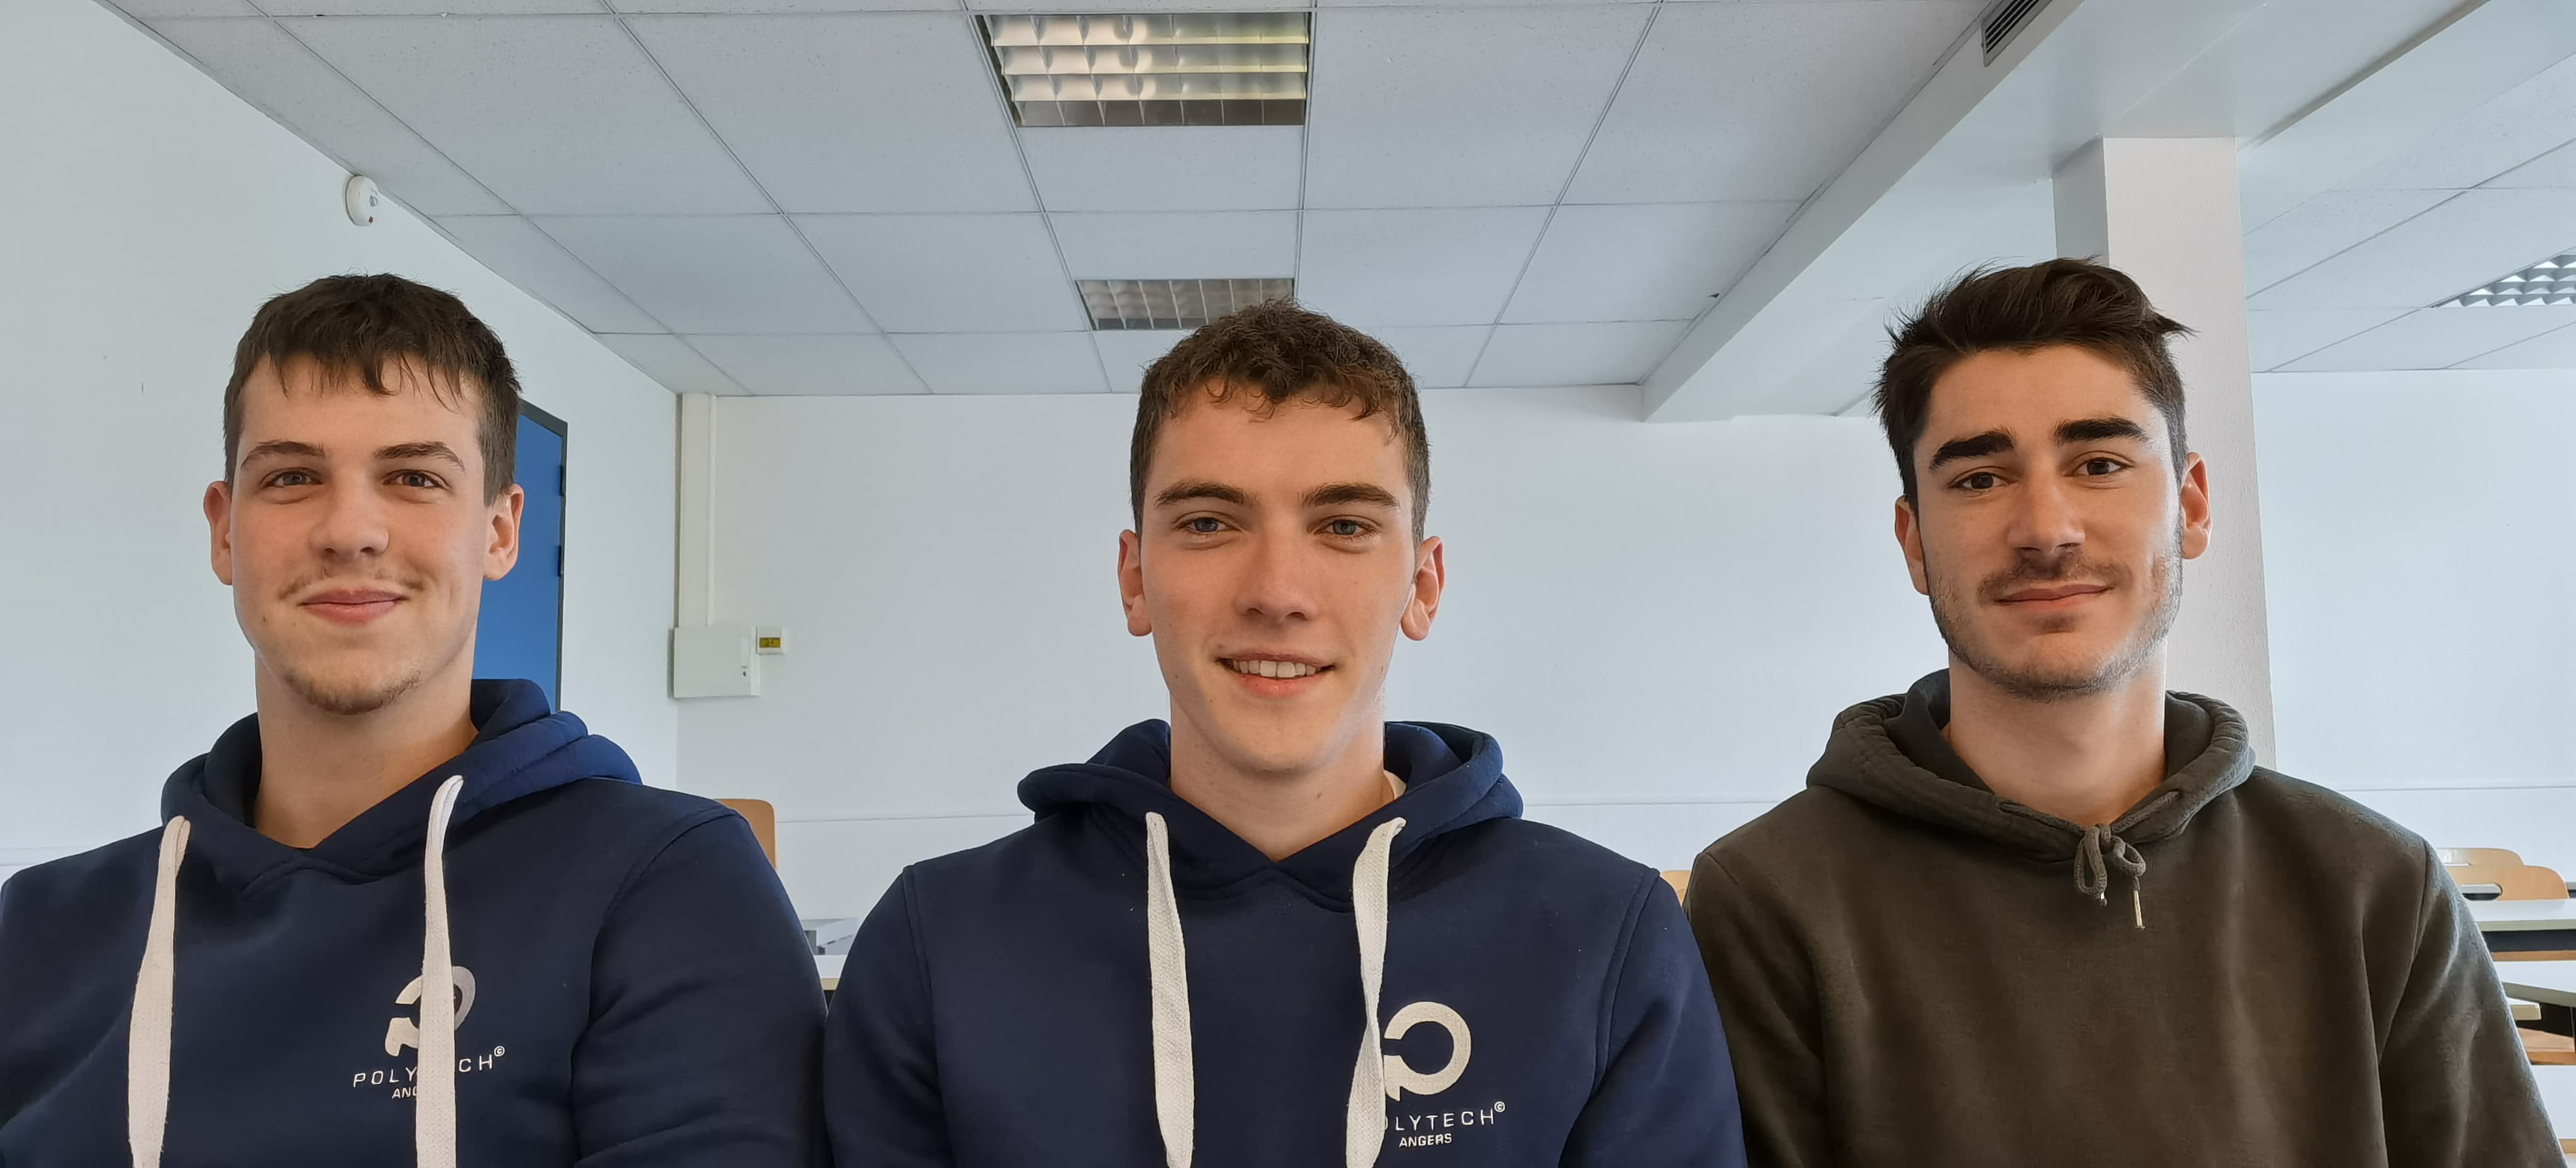
Bienvenue sur le blog du projet de voiture à air pressurisé. Nous sommes trois étudiants en 2ème année du cycle préparatoire de Polytech Angers : Kieran Yvenou, Lucas Perret et Gabriel Drapeau. Nous avons pris plaisir à rédiger et à transmettre notre projet à travers ce blog.

Photo du groupe, respectivement de gauche à droite. Lucas Perret, Kieran Yvenou et Gabriel Drapeau

Photo du groupe, respectivement de gauche à droite. Lucas Perret, Kieran Yvenou et Gabriel Drapeau

Introduction à notre projet :

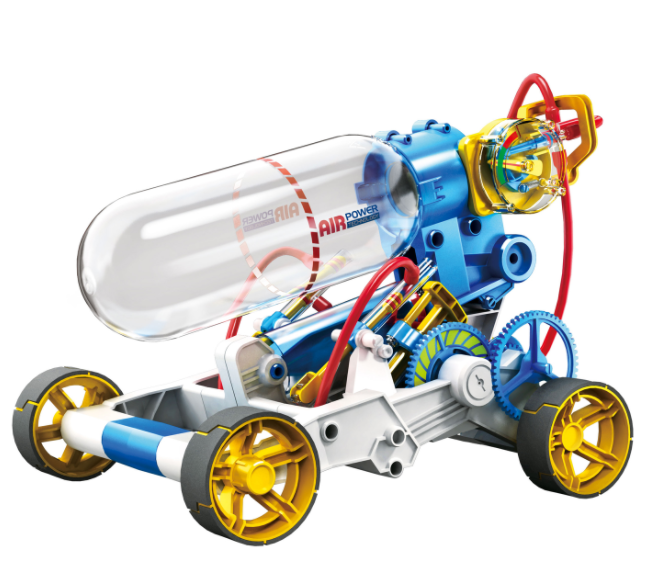
Notre projet consiste à reproduire, améliorer et imprimer si possible, une voiture à air pressurisé, nous avons eu accès au plan de conception et à plusieurs images de la voiture original. Nous avons dû comprendre le fonctionnement du système. Celui-ci consiste à remplir une bonbonne d’air qui va se vider par l’intermédiaire d’un système de pression qui va être entraîné par des pistons et des engrenages suite à une poussée de départ.

Voici une photo du véhicule à air pressurisé original :

Voiture a air pressurisé, jeu

Voiture a air pressurisé, jeu

Objectif de notre projet

L’objectif est premièrement de comprendre l’utilité de chaque pièce, de les reproduire sous Solid-Works (pour notre cas), d’optimiser certaines pièces pour permettre d’améliorer considérablement les capacités de notre véhicule. Nous pouvons améliorer de nombreuses choses, comme par exemple : la masse des pièces, le rendement des engrenages, la pression d’air ou encore la vitesse du véhicule…
Deuxièmement, nous avons pour objectif de faire une course entre deux véhicules crées et optimisés par deux équipes différentes, cependant par faute de temps, les prototypes n’ont pas pus être imprimés en 3D.

Conception assistée par ordinateur (SOLIDWORK-Student version) :

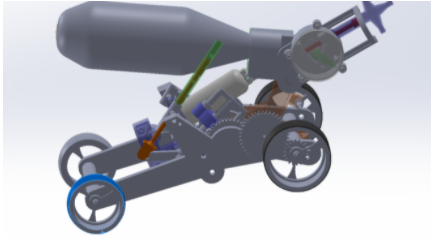
Nous avons reproduit le véhicule original sur SolidWorks, c’est-à-dire que nous avons reproduit chacune des pièces tout en comprenant leur utilité. Cette conception a été une grosse partie de notre travail. Il a fallu d’abord bien analyser les plans, la brochure… Puis comprendre les dimensions du véhicule et réadapter toutes les pièces avec leurs fonctions de base les unes par rapport aux autres car nous avons tous utilisé SolidWorks pendant ce projet.

Voici une photo de l’assemblage :

Assemblage du véhicule sous SolidWorks

Assemblage du véhicule sous SolidWorks

Essais du véhicule original dans les locaux de Polytech Angers :

Après 8 semaines de conception du véhicule, nous avons pu voir le véhicule original et le tester. Nous avons pu confirmer nos compréhensions sur le fonctionnement et sur l’utilité de chaque pièce mais aussi répondre aux différentes questions que nous pouvions avoir. Nous avons fait plusieurs essais sur le véhicule, nous avons mesuré sa vitesse linéaire, sa masse, les dimensions de certaines pièces…

Optimisation du véhicule :

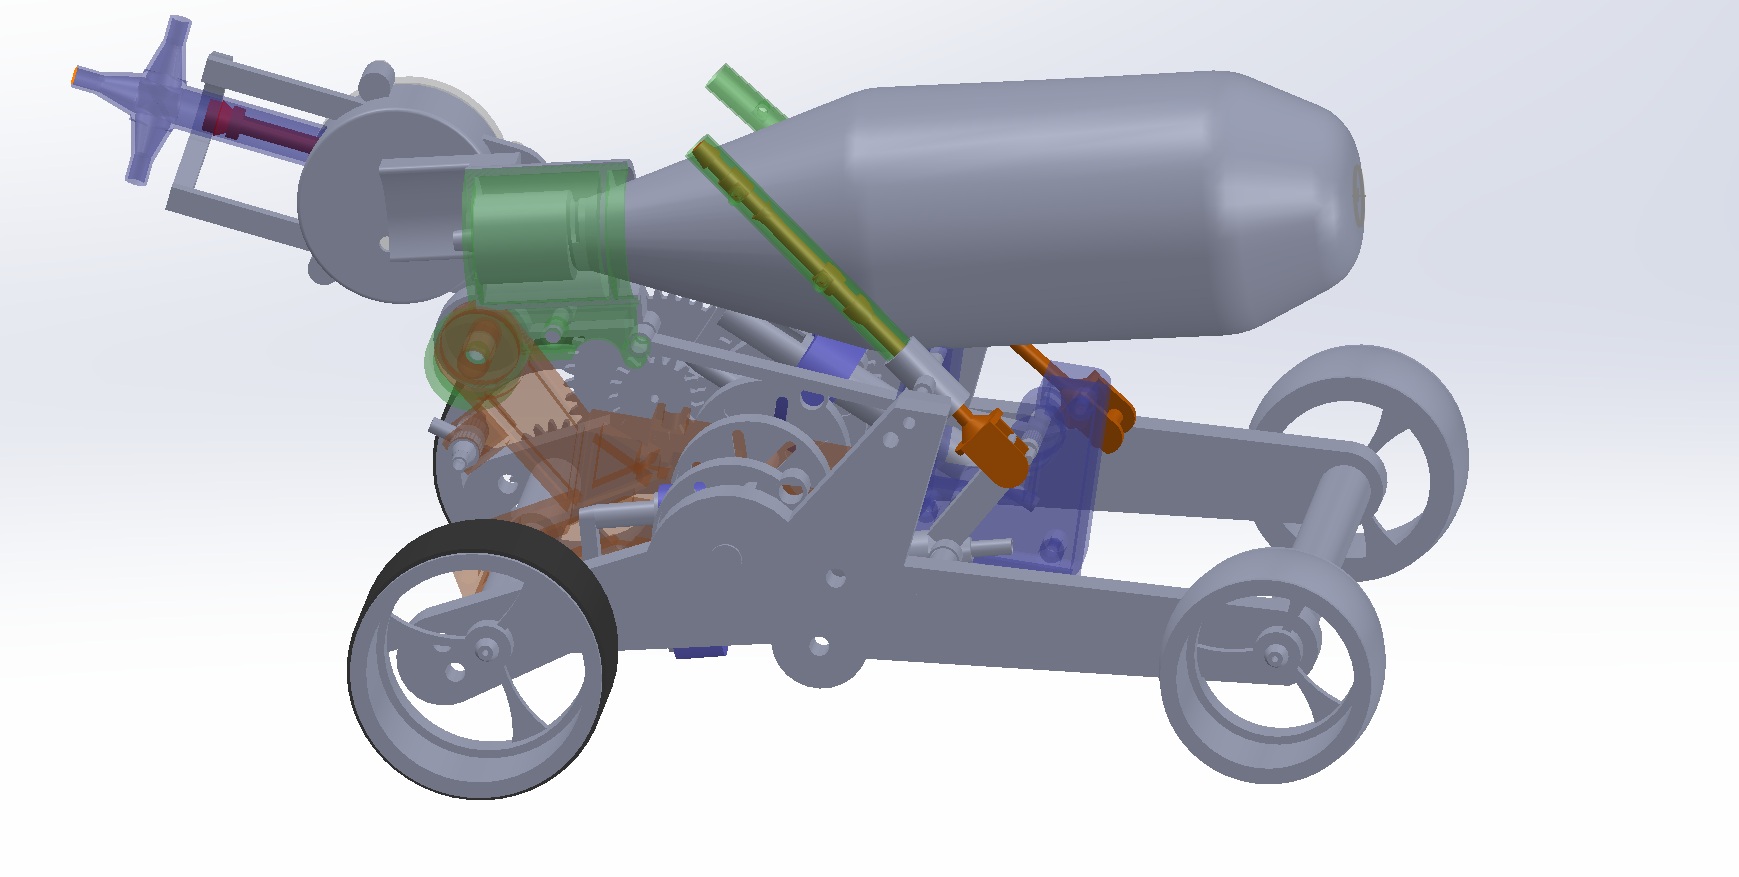
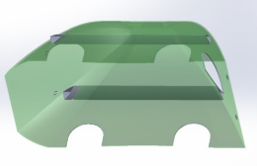
La partie “Optimisation” est très importante puisqu’elle permet d’améliorer le véhicule tout en prenant en compte certaines contraintes (ex : couple, puissance, vitesse, masse). Nous avons amélioré plusieurs pièces, par exemple, nous avons modifié la surface des roues, nous avons ajouté une coque autour du véhicule pour l’esthétique et la propagation dans l’air, le fonctionnement du système a été amélioré. Nos optimisations n’ont pas pu être testées dans la réalité par faute de temps, mais la théorie confirme une amélioration des fonctions du véhicule.

Voici une capture du véhicule après les optimisations :

Assemblage du véhicule optimisé sous SolidWorks

Assemblage du véhicule optimisé sous SolidWorks

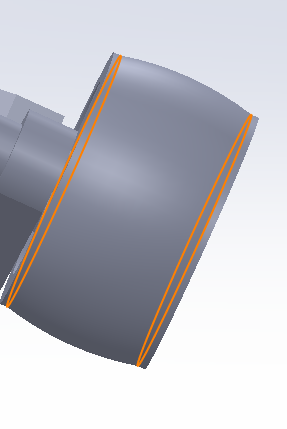
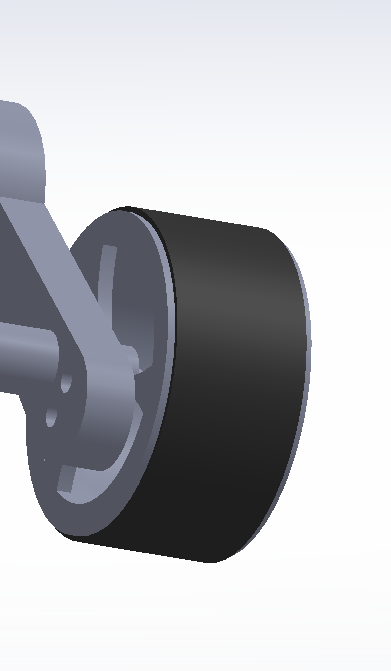
Par exemple, voici la surface des roues avants & arrières :

Roue avant avec surface arrondie

Roue avant avec surface arrondie


Roue arrière avec surface plane et siliconée

Roue arrière avec surface plane et siliconée

Les roues avant ont une surface arrondie pour diminuer les frottements, tandis que les roues arrière ont une surface plane et en silicone pour transmettre le couple et la vitesse.

coque pour le véhicule à air pressurisé

coque pour le véhicule à air pressurisé


Voici une image de notre coque.

Essais d’impression 3D de certaines pièces :

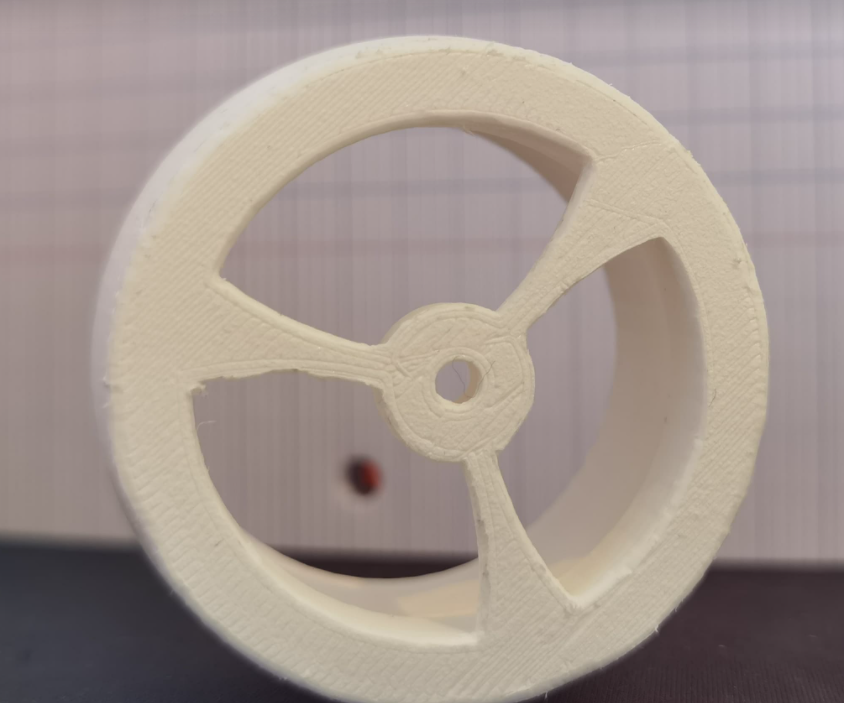
Nous avons imprimé 1 pièce pour vérifier nos dimensions et les épaisseurs d’impression. L’impression totale du véhicule n’était pas notre but, notamment par faute de temps, et d’imprimante 3d disponible. Dans notre cas, nous avons imprimé une roue avant:

Roue avant du véhicule optimisé

Roue avant du véhicule optimisé


Roue avant du véhicule optimisé

Roue avant du véhicule optimisé

Le travail en équipe est un atout non-négligeable :

Le travail en équipe lors de projets est très important, notamment dans les séances de “brainstorming”. En effet, chaque personne du groupe apporte des idées différentes, plus ou moins réalisables. L’importance réside dans la communication et les débats autour des idées proposées, cela a permis de clairement exprimer notre avis. Le travail d’équipe est une compétence importante et prédominante dans notre futur métier d’ingénieur.

Conclusion :

Ce projet a été très enrichissant du point de vue de l’utilisation de nos compétences acquises durant le cycle préparatoire. Le travail d’équipe, les brainstormings et la répartition des tâches nous a permis d’être efficace pendant nos séances. Nous avons pris beaucoup de plaisir à le réaliser et à le partager avec vous.

Création d’un carrousel en CAO

Amateurs de sensations fortes ? Ce projet va vous intéresser !!

Bonjour à tous et à toutes, nous sommes 4 étudiantes Pauline Fouville, Élodie Branchereau, Julie Dandin et Lison Dalby. Dans le cadre de notre PEIP 2 à Polytech Angers, nous avons modélisé en 3 dimensions un carrousel pour 4 enfants. Avec l’aide de Monsieur Ibrahim, nous avons travaillé pendant des mois pour créer celui qui nous conviendrait parfaitement.

Ce projet a été préalablement divisé en deux grandes parties :

– Une partie avec des calculs de résistance des matériaux, où le groupe en charge de ce travail devait effectuer les calculs de choix de la motorisation, des arbres, des roulements, du réducteur etc..

– Et l’autre partie, dont notre groupe était en charge avec le dimensionnement et la conception des pièces sur le logiciel SolidWorks.

C’est cette seconde partie qui nous a le plus intéressées car il s’agit de choses beaucoup plus concrètes. De plus, la maitrise de la CAO est nécéssaire dans la plupart des branches de l’ingénierie et notamment dans celles vers lesquelles on pense s’orienter. Un autre groupe de projet s’est occupé de la première

Notre défi a été de nous adapter du mieux possible aux contraintes qui nous étaient imposées (vitesse de rotation, poids des enfants, …). Nous avions tout de même de nombreux choix à faire sans aucune obligation tels que la forme des pièces et le choix des matériaux.

Dès la première séance, nous avons commencé à lister toutes les pièces et les moyens de fixation dont nous aurons besoin. Les calculs de puissance du moteur, de l’angle d’inclinaison, et des roulements a sans doute été la partie la plus rapide. Ce qui nous a pris le plus de temps a été la modélisation 3D de l’intégralité des pièces. En effet, nous avons passé quelques séances à prendre en main le logiciel SolidWorks afin de pouvoir réaliser les pièces et faire les simulations de forces rapidement et du mieux possible par la suite.

Nous avons ainsi modélisé une grande partie des pièces donc nous avions besoin mais nous en avons également sélectionné certaines sur des bibliothèques en ligne que nous ne pouvions pas créer comme les roulements ou les vis et boulons par exemple. Tout au long du projet nous avons veillé à ce que notre système soit opérationnel sans se préoccuper de l’esthétisme du carrousel (couleurs, design…). Si nous avions eu davantage de temps, ce critère aurait été intéressant à traiter.

Ce fut un projet qui nous a occupé pendant près de quatre mois et qui nous a appris de nombreuses choses. En effet, grâce à ce projet, nous avons su être autonomes, travailler en équipe et gérer l’organisation de notre travail.

Sur les 5 dernières séances, nous avions décidé d’imprimer notre maquette CAO en 3 dimensions pour avoir un rendu réel et pouvoir mieux visualiser notre travail. Nous avons donc du modifier certaines pièces qui étaient trop complexes pour être imprimées correctement par l’imprimante mais également changer la taille de notre carrousel afin qu’il puisse correspondre aux dimensions fixées par celles de l’imprimante Cependant lors de la mise en oeuvre de ce projet final, l’imprimante 3D de l’école est tombée en panne et nous n’avons malheureusement pas pu finaliser cette réalisation.

Finalement, nous sommes toutes les 4 très satisfaites du travail réalisé !

Muscle artificiel via origami

Lien

    Bonjour à tous !

Nous sommes trois étudiants de Peip2, dans le cadre de nos études nous avons choisi de travailler sur les muscles via la technique de l’origami dans le but de trouver de nouvelles formes de liaisons mécaniques. Durant ce projet, nous avons été accompagné par M. Verron.

Les muscles artificiels via origami sont des objets techniques imaginés par un travail collaboratif entre l’université d’Harvard et du MIT. Créés dans l’objectif de trouver une alternative aux moteurs électriques couramment utilisés, ces muscles pourraient être une solution en terme de rendement et de masse de système.

La première étape de ce projet était de s’approprier les travaux déjà entamés du MIT afin de comprendre les principes de base de la mécanique des fluides et de la mécanique du solide. Le but étant de s’approprier les mouvements créés par les différentes formes origamiques.

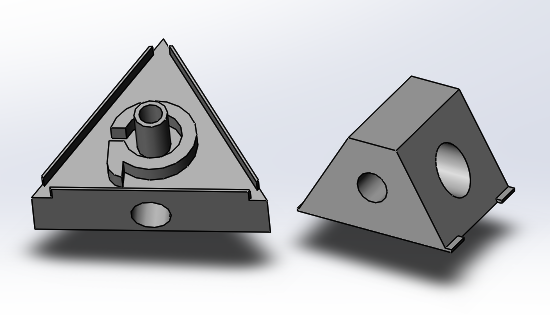
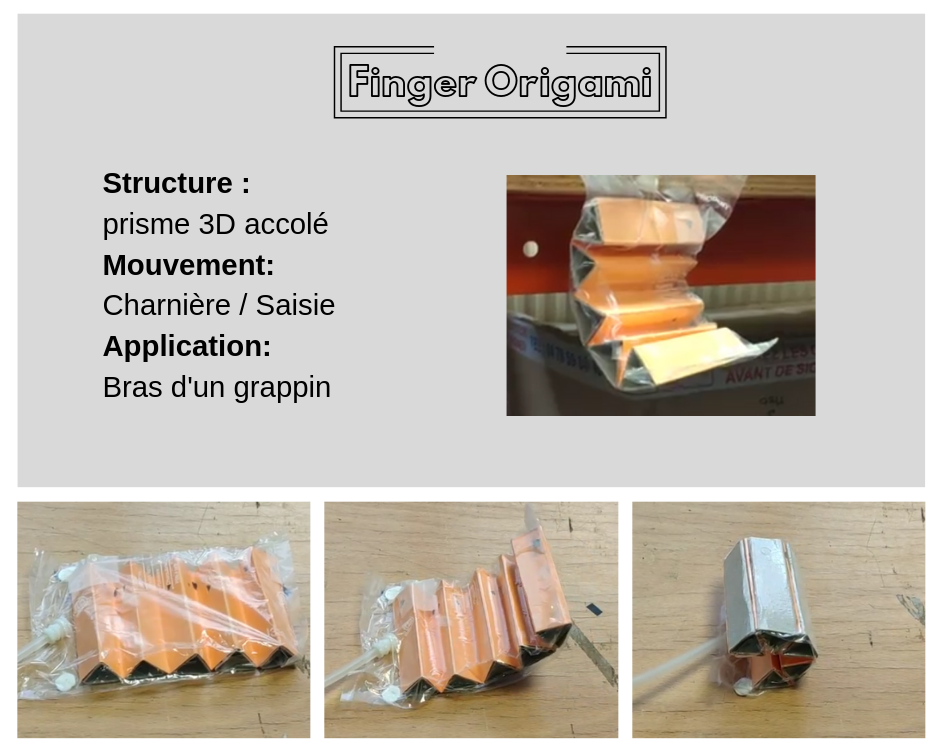
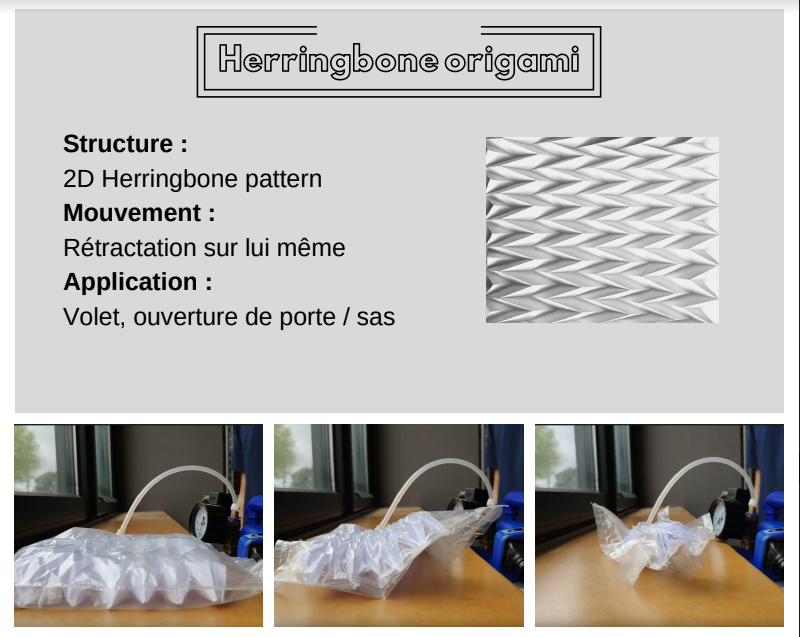
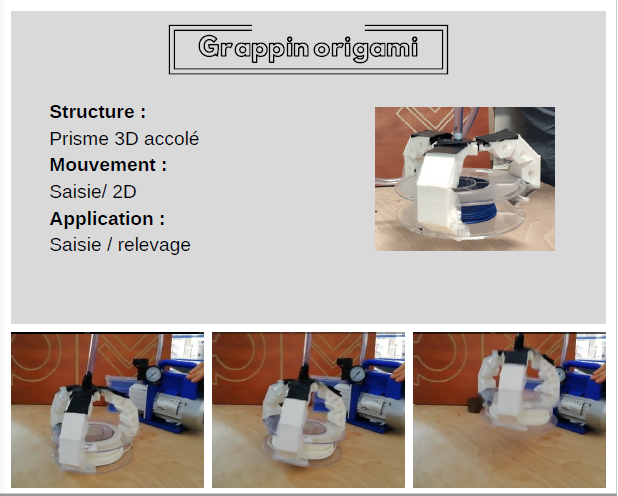
Pendant ce projet, nous avons décidé de travailler sur plusieurs formes d’origami afin de créer différents mouvements pour nos prototypes. En expérimentant tout d’abord avec des matériaux de récupération, nous nous sommes ensuite aidé du logiciel solidworks pour la modélisation des embouts et des structures internes au muscle.

Embout Grappin triangle et trapèze pour la structure.

Embout Grappin triangle et trapèze pour la structure.

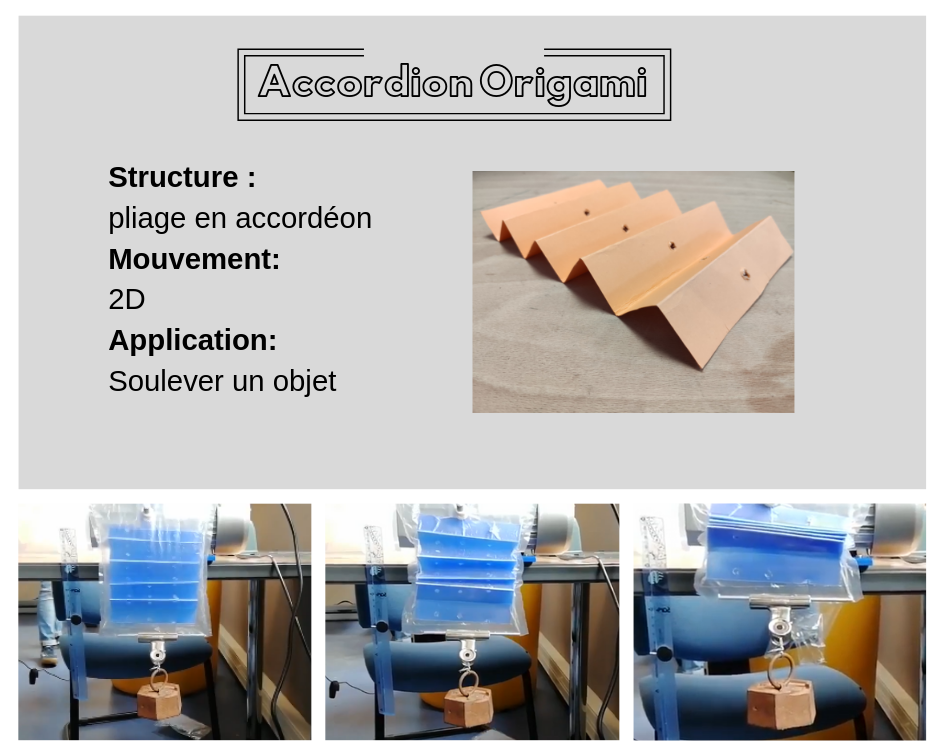
Les prototypes que nous avons expérimentés sont construits de la manière suivante :

Conclusion :
Nous avons été très satisfait de ce projet tout au long de son déroulement. Il a représenté pour nous un défi technique intéressant car nous voulions créer des muscles intéressants technologiquement mais aussi visuellement. Le coté démonstratif était important car nous pensons qu’il serait intéressant de présenter de tels objets lors des portes ouvertes de l’école pour représenter l’option QIF.

Goodies Polytech Angers

La plus belle photo du monde

Nous avons été 3 à travailler sur ce projet : Manal EL AZHAR, Guillaume ROUZES & Aristide HUET.
Notre projet était de concevoir 2 goodies Polytech par personne. Il était très intéressant car cette année l’école est passée de ISTIA à Polytech Angers. Nous avons été accompagnés par deux professeurs : Mme. Cécile GREMY-GROS et M. Pascal CRUBLEAU. Avant de débuter nos conceptions, nous avons effectuer un benchmark ainsi que la formalisation de l’identité de l’école.

Le Benchmark

Les benchmarks sont souvent utilisés pour faire une étude comparative sur le marché. En l’occurrence, nous avions fait un benchmark pour comparer les différents goodies déjà existants dans les autres écoles Polytech par exemple ou même sur un autre continent, comme par exemple avec Harvard aux Etats-Unis.

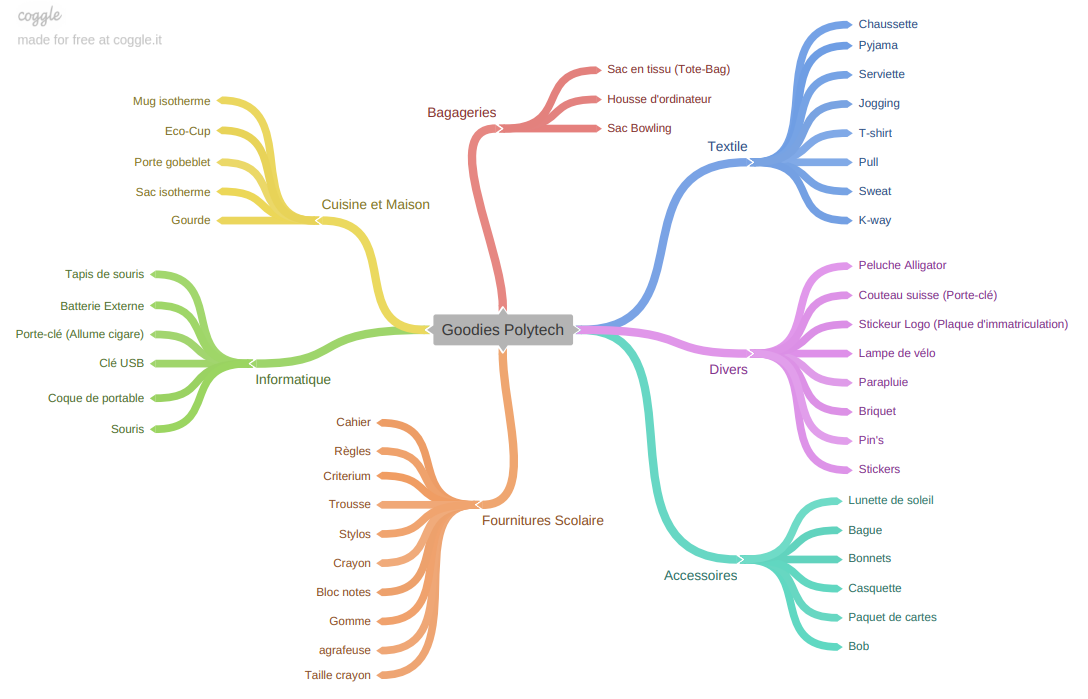
Nous avions regroupés nos découvertes ainsi que nos idées dans le format d’une mind map (cf. fig. 1).
mind map

figure 1 : Mind map des goodies existants dans le monde

Grâce à nos recherches, nous avions pu conclure que les goodies d’une manière générale étaient très bénéfique pour une entreprise/école pour en diffuser l’image.

L’identité de l’école

Pour formaliser l’identité de l’école, nous avions décidés de réaliser un sondage sur l’outil Google Forms pour permettre aux étudiants et aux membres du personnel de nous donner leur avis sur l’identité et sur les goodies en général. A ce sondage nous avons eu 214 réponses, d’étudiants et du personnels. A partir de ces résultats, nous en avons conclut que Polytech Angers est une école dynamique avec beaucoup d’événements organisés tout au long de l’année. C’est aussi une école à échelle humaine avec un nombre modéré d’étudiants, ce qui permet une certaine proximité avec les professeurs. C’est également une école internationale comme nous le montre l’instauration de la semaine internationale avec des intervenants venant de différents pays européens, Lituanie, Portugal, Irlande, Allemagne…

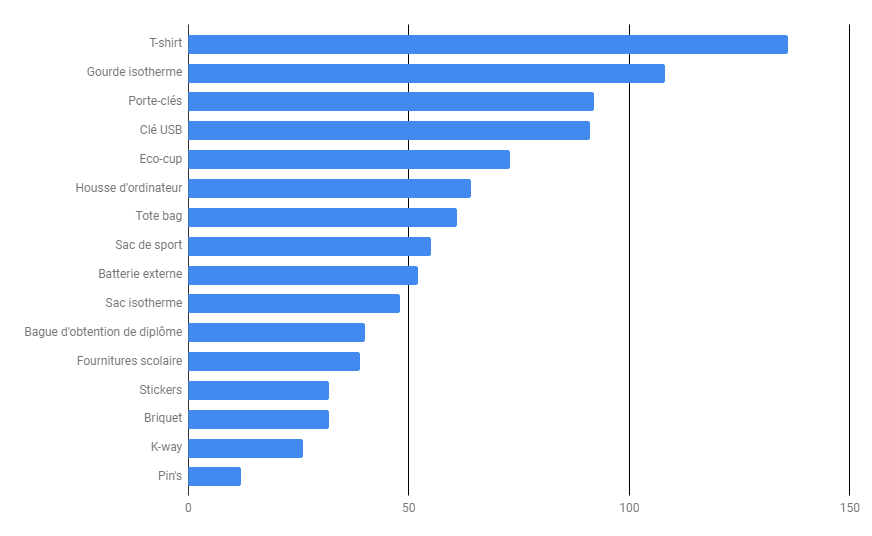
Sur le sondage, nous avions proposer une liste de 16 goodies que nous trouvions intéressant à concevoir et prototyper, les étudiants et le membre du personnel avaient la possibilité de choisir 6 goodies parmi les 16. Nous avions donc une idée des goodies que les gens préfères, avec en tête le T-shirt, la gourde et le port-clés. (cf. fig. 2)
sondage

figure 2 : Diagramme bâton des goodies les plus demandés

Suite à ce sondage, nous avions tous les trois choisi 2 goodies chacun dans la liste :

  • Manal : La gourde & le tote bag
  • Guillaume : Le T-Shirt & le mug
  • Aristide : La bague d’obtention de diplôme & le porte-clés décapsuleur

Présentation des goodies sélectionnés

  • Guillaume
  • Pour le mug, je voulais un objet à l’image de l’école et de la ville d’Angers. Pour représenter l’école le logo suffit. Pour représenter la ville, la skyline d’Angers fait tout le tour du mug, avec des monuments importants de la ville, le théâtre, la cathédrale par exemple. La couleur bleu marine du mug rappel le réseau Polytech avec ses 13 000 étudiants.

    figure 3 : Aperçu du mug Polytech

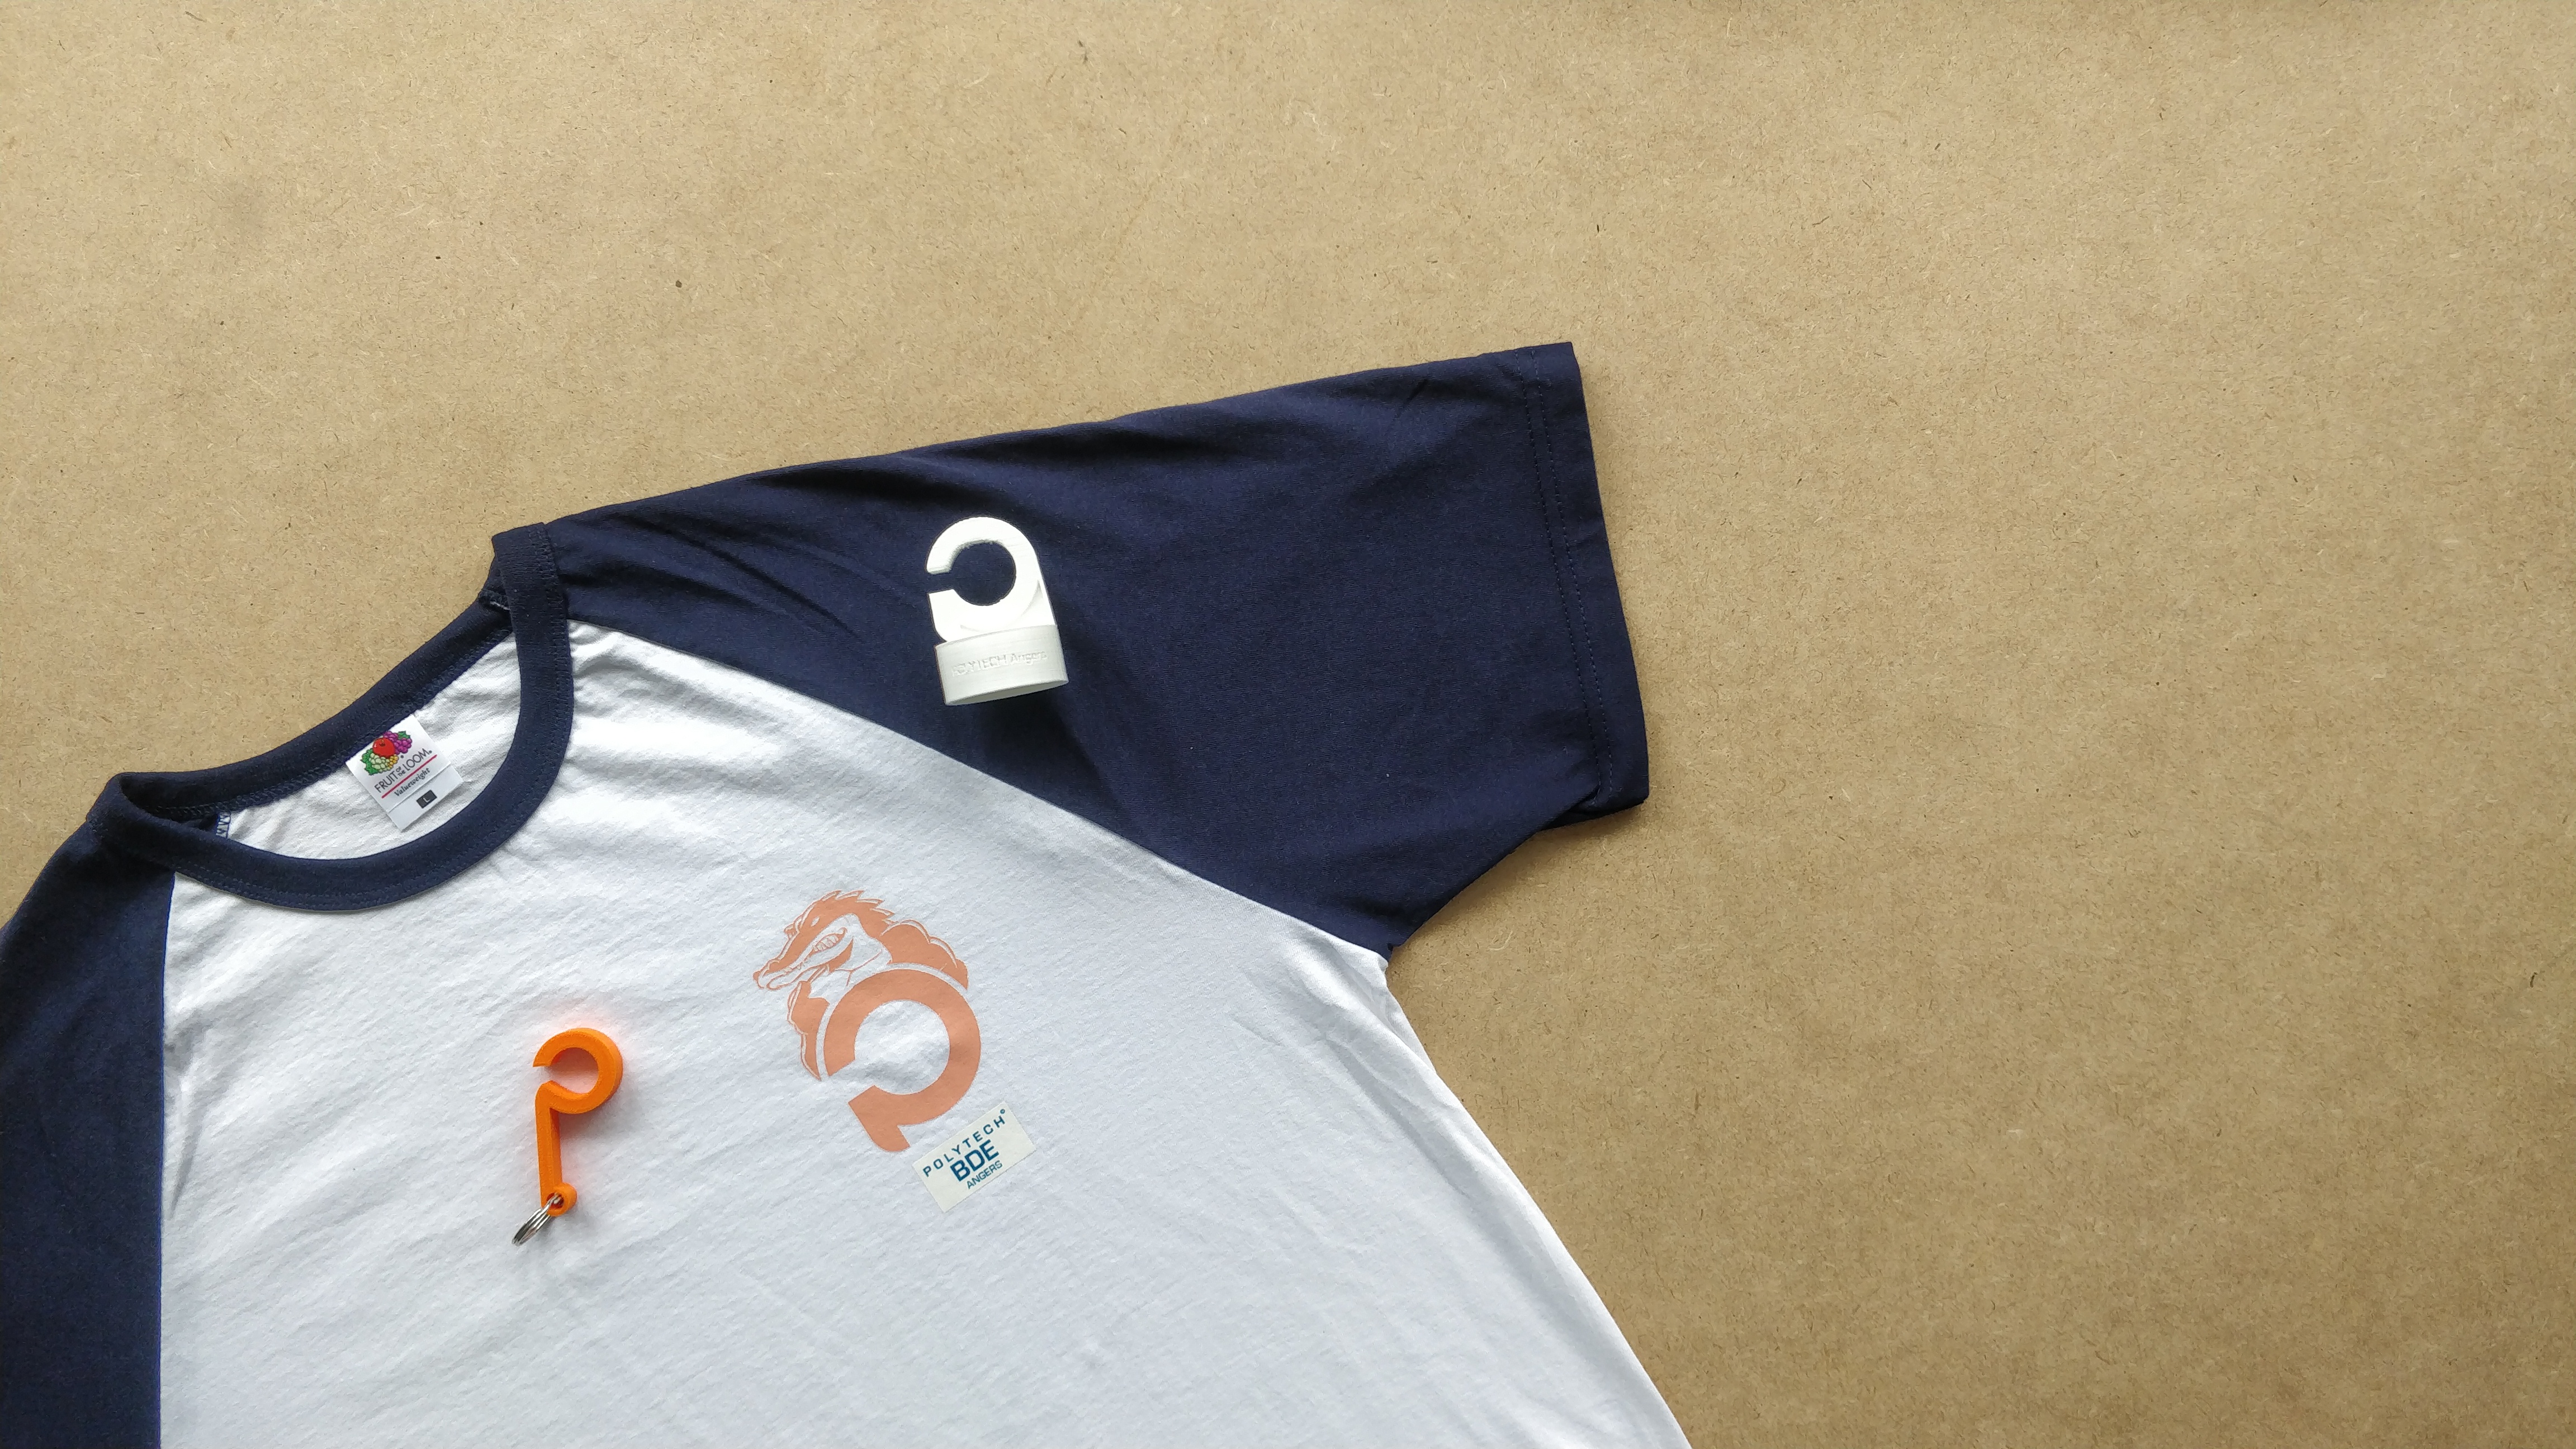
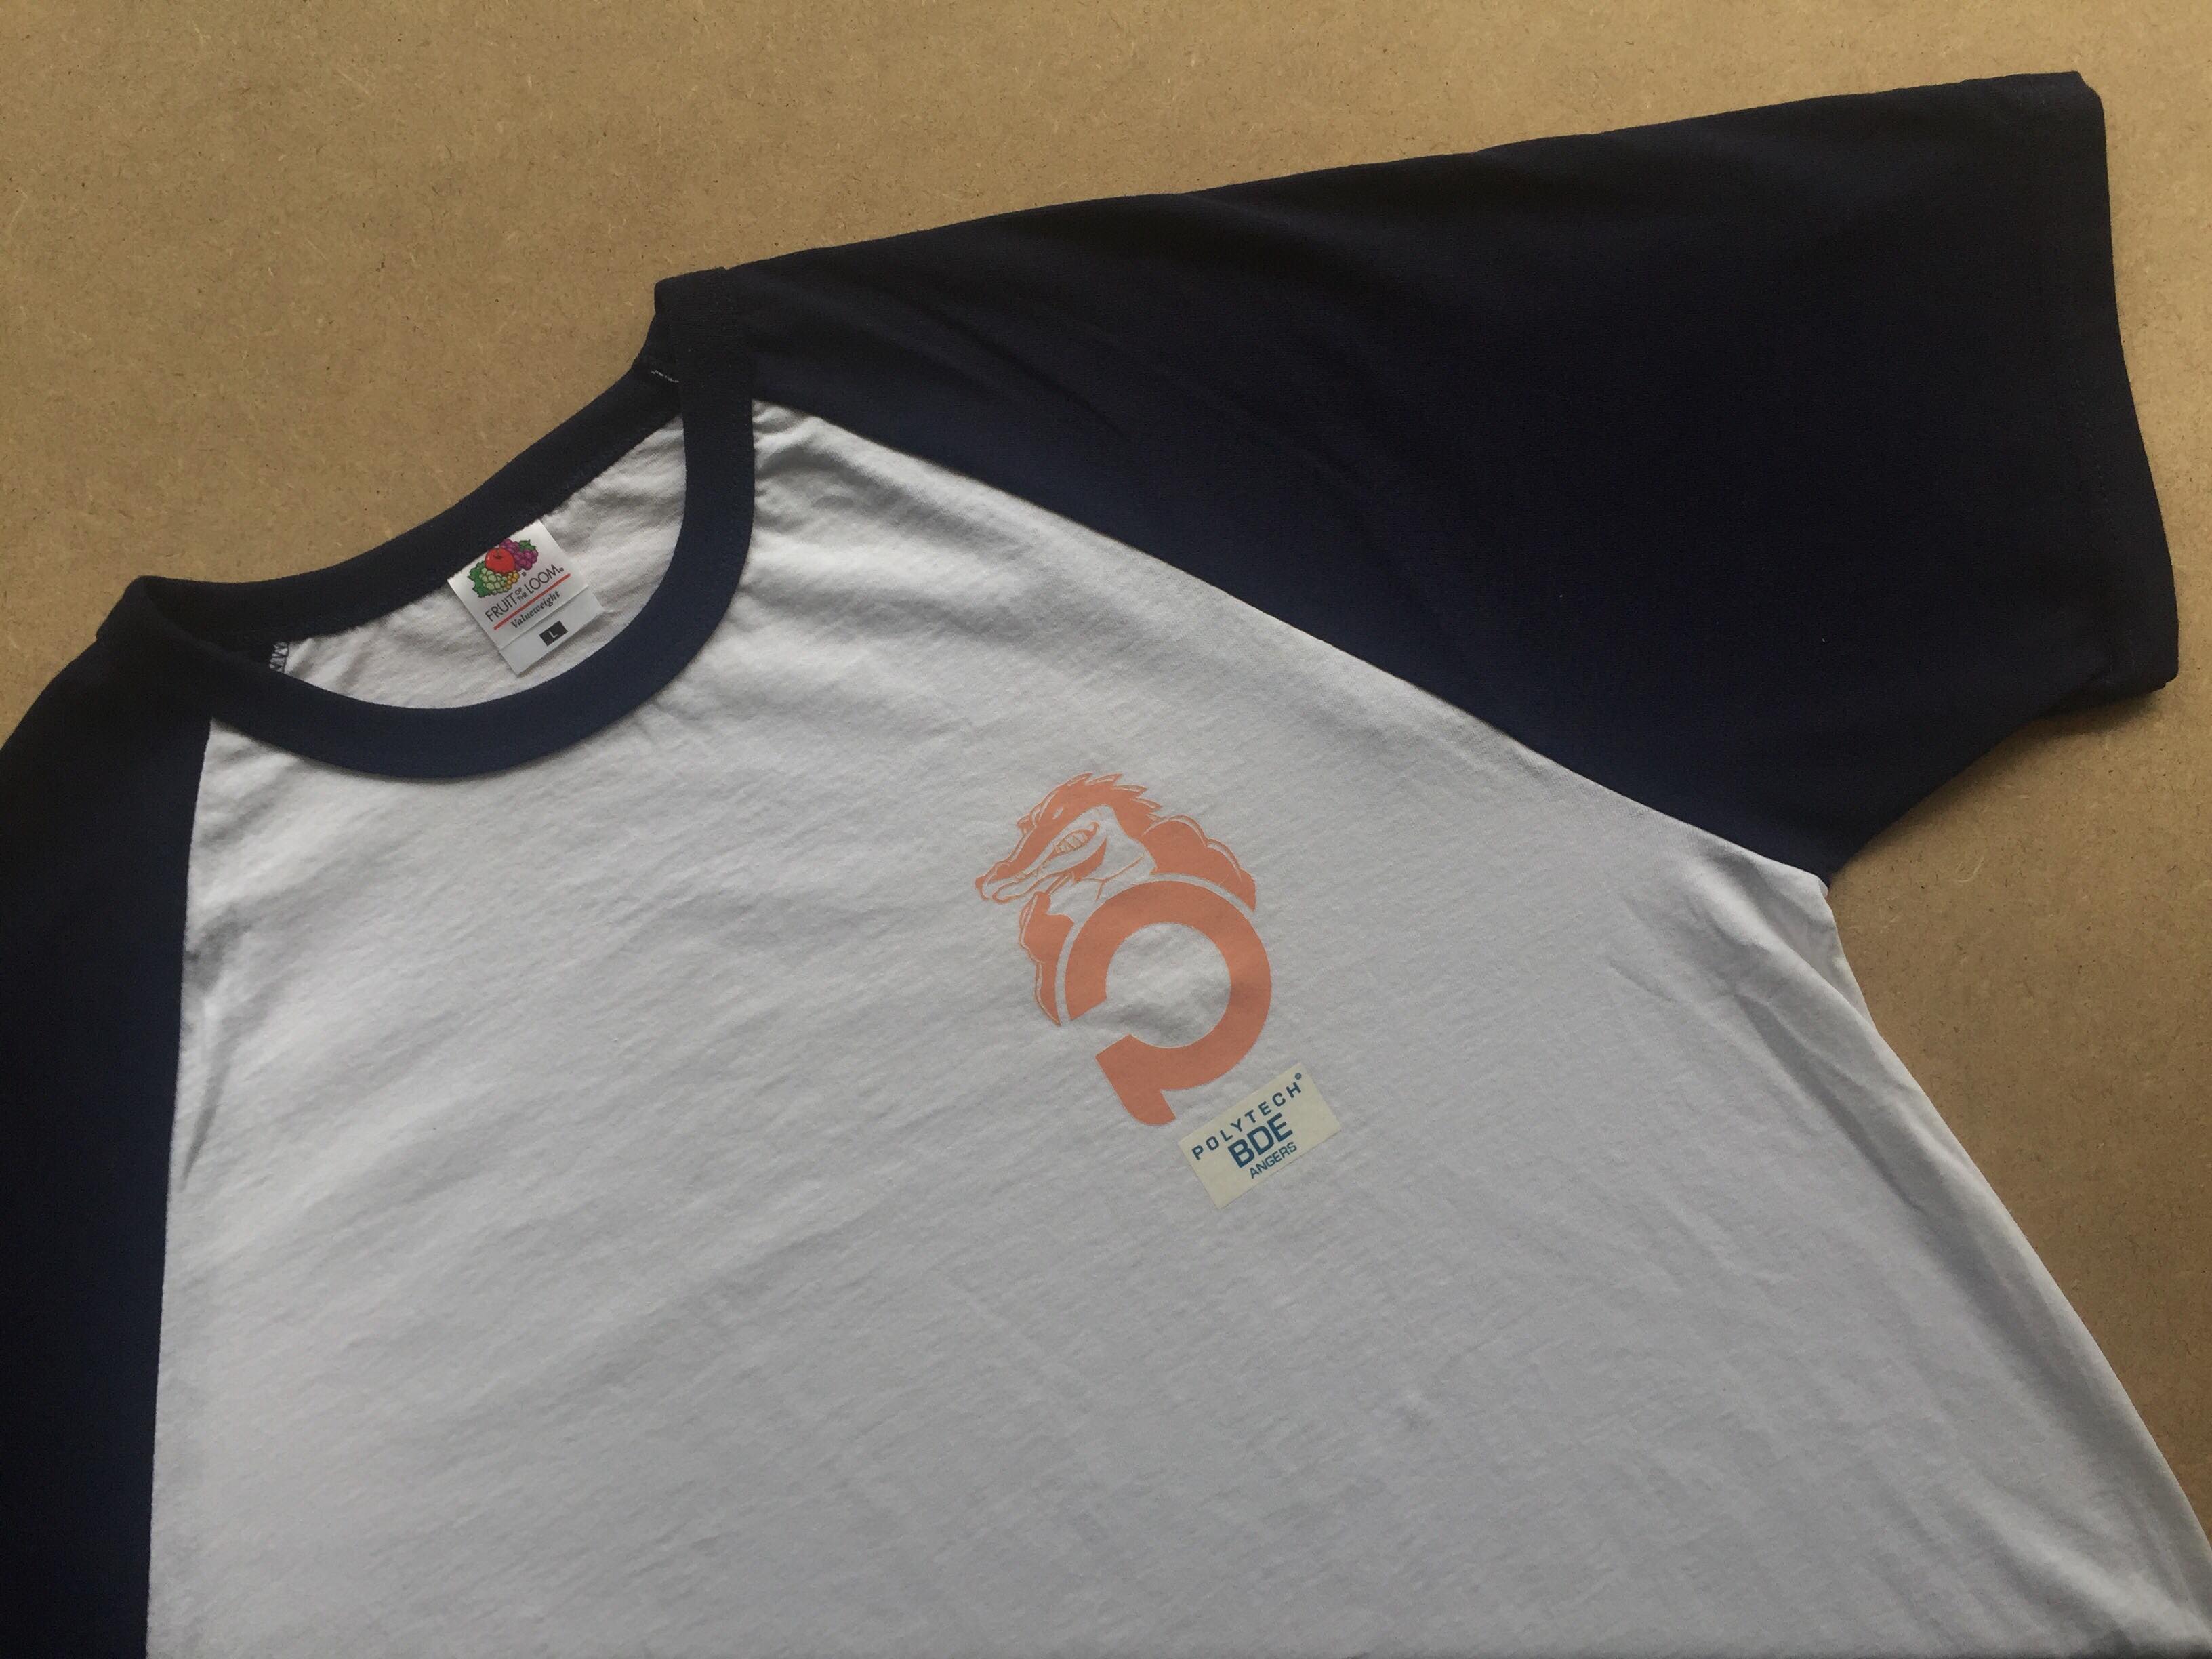
    Concernant le T-shirt. De part notre Benchmark nous avons remarqué que différentes Universités américaines utilisées le modèle du T-shirt baseball. J’ai donc décidé d’en prendre inspiration. En utilisant une fois de plus couleur bleu marine représentant le réseau Polytech et qui se marie bien avec le logo de l’école. Pour le prototype du T-shirt j’ai acheté sur internet le modèle puis j’ai fait floquer le T-shirt dans une boutique Angevine. Le résultat est à la hauteur des espérances et de bonne qualité.

    photo de t-shirt trop cool

    figure 4 : Aperçu du T-shirt Polytech

  • Aristide
  • J’ai choisi la bague d’obtention de diplôme et le porte-clés décapsuleur car je les trouvais très intéressant au niveau de la conception ainsi que pour l’aspect créatif.

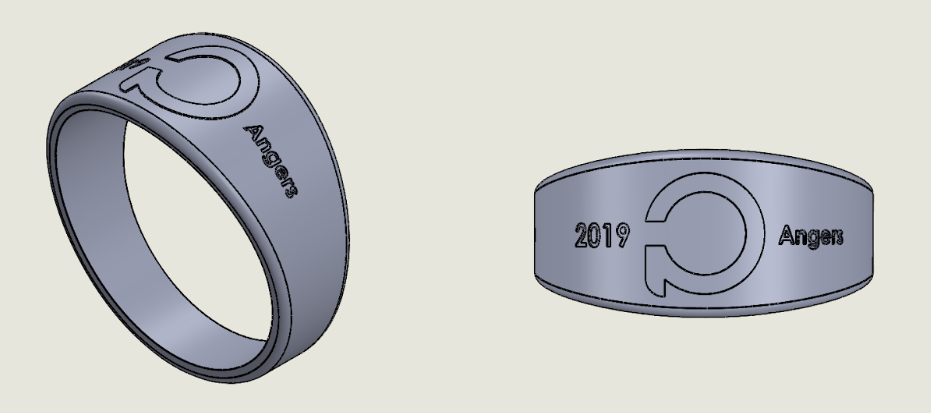
    La bague d’obtention de diplôme est un bijou communément distribué au Etats-Unis lors de l’obtention de diplôme des étudiants. C’est une bonne manière de se remémorer les études et en garder un bon souvenir. On peut également s’en servir pour savoir ou est-ce que un ancien étudiant a étudié.
    Pour la modéliser, j’ai utilisé un logiciel qui se nomme Solidwork’s. C’est un logiciel souvent utilisé dans le milieu industriel pour concevoir des pièces avec des dimensions exacts et ensuite les usiner.
    J’ai voulu garder un aspect simple pour que la bague puisse être porter plus facilement avec d’autres bijoux. Sur le bague se trouve le sigle ‘P’ de Polytech, à gauche du sigle se trouve l’année de l’obtention du diplôme et à droite se trouve la ville de l’obtention du diplôme. Etant donné que Polytech est un réseau, cela est intéressant d’indiquer la ville pour que les ingénieurs se reconnaissent lors de divers événements liés aux anciens étudiants.

    bague

    figure 5 : Aperçu de la bague sur le logiciel Solidwork’s

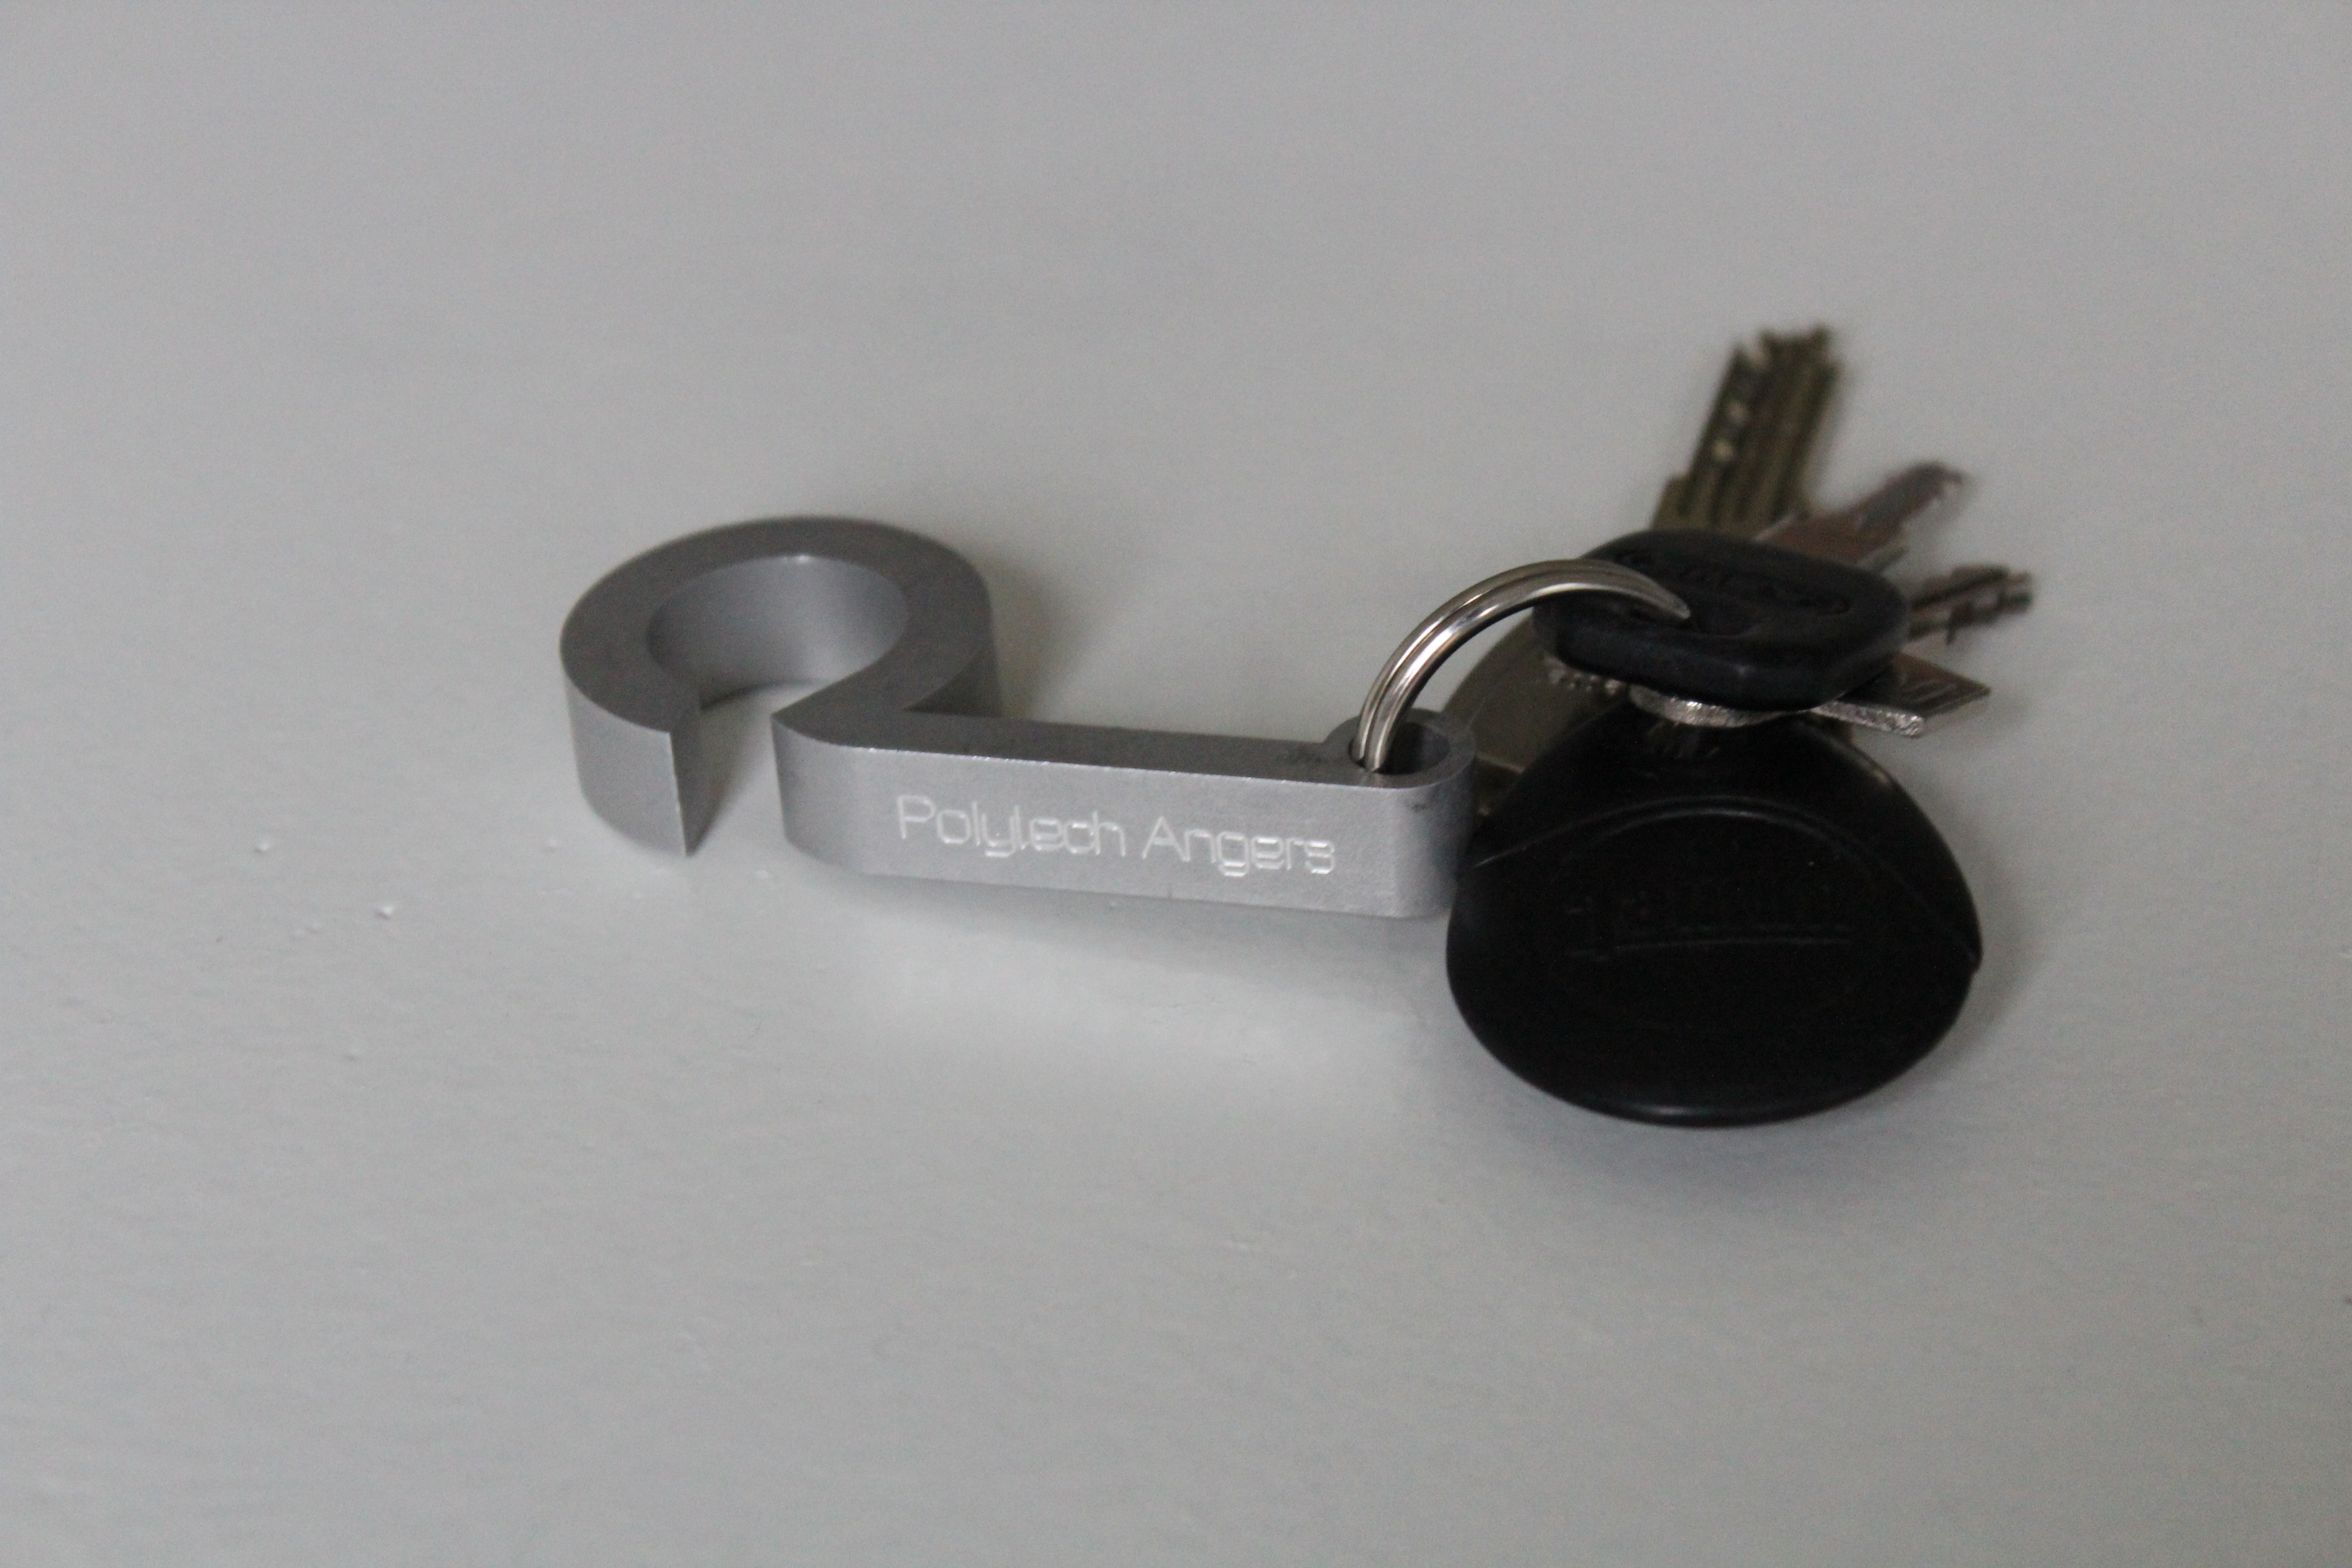
    Pour le porte-clés décapsuleur, j’ai décidé d’accentuer plus la conception sur l’aspect créatif en transformant le logo Polytech en décapsuleur. Je voulais créer un goodies esthétique tout en étant simple. Pour la modélisation, j’ai également utilisé le logiciel Solidwork’s.
    J’ai pris l’initiative de changer les dimensions pour l’adapter à un décapsuleur. En effet, j’ai rogné sur la partie circulaire du ‘P’ pour pouvoir ouvrir une bouteille et j’ai allongé la barre du ‘P’ pour avoir une meilleure prise en main.
    Grâce à son design original et hors du commun, ce porte-clés décapsuleur peut être utilisé durant un afterwork par exemple et commencer une conversation à propos de l’école.

    IMG_8046

    figure 6 : Photographie du décapsuleur en aluminium

    J’ai fait usiner le décapsuleur par un particulier. Le résultat final est correct et en aluminium, ce qui le rend léger et solide en même temps.

  • Manal
  • Parmi l’ensemble des goodies proposés, j’ai choisi le sac en tissu et la gourde, car ce sont deux objets que j’utilise dans la vie courante. Ils permettront aussi d’aider les étudiants et le personnel à réduire les déchets qu’ils produisent. (ex :bouteilles en plastiques, sac en plastiques)

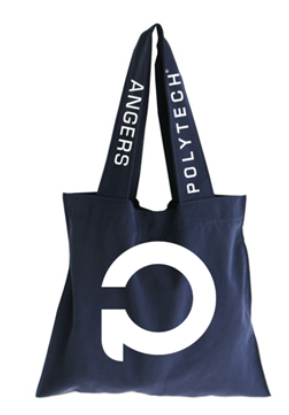
    Concernant le tote bag, j’ai créé un sac en tissu rectangulaire bleu marine avec de larges anses sur lesquels est inscrit le nom de l’école. J’ai aussi ajouté un grand logo Polytech sur le devant du sac afin de mieux diffuser l’image de l’école sur le campus ou dans la ville par exemple. Pour ce qui est de la couleur, j’ai choisi le bleu marine qui est une des deux couleurs représentatives de Polytech qui compte plus de 15 000 étudiants en France à ce jour. Elle permettra ainsi au sac de sortir du lot, car la majorité des sacs en tissus sont de couleur beige/écru.

    Tote Bag

    figure 7 : Aperçu du Tote Bag

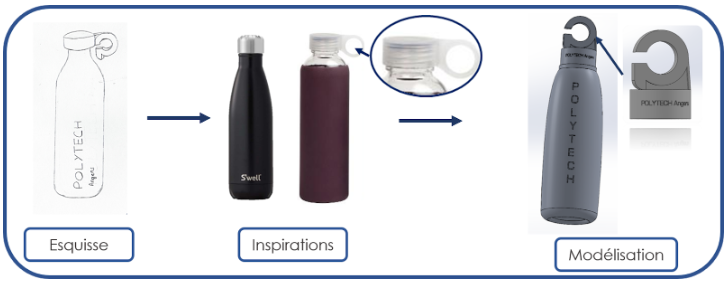
    Pour ce qui est de la gourde, je me suis inspirée de ma bouteille d’eau, en effet, j’ai repris l’idée de la boucle sur le bouchon afin d’y intégrer le logo du réseau. J’ai aussi pris inspiration dans les bouteilles isotherme Swell au niveau de la forme et du matériau utilisée pour les bouteilles (acier). Dans mon cas, j’ai privilégié l’aluminium, car plus léger et moins chère.

    Gourde

    figure 8 : Conception de la gourde

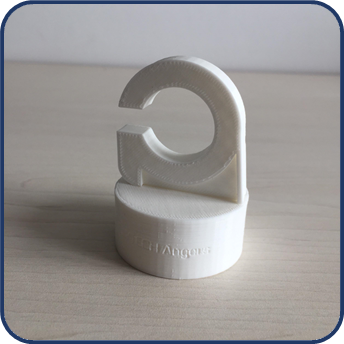
    J’ai ensuite dessiné ne première esquisse de la bouteille, puis je l’ai conçu sur Solidworks. Voici le résultat final sur Solidworks (cf figure ci-dessous) , comme vous pouvez le constater, le nom Polytech Angers est inscrit sur la bouteille et sur le bouchon. J’ai également modifié la position initiale de la poignée, car la première ne correspondait pas avec le haut de la bouteille. Pour le prototype, j’ai choisi de seulement réaliser le bouchon car c’est l’élément principal du goodies et que c’est elle qui diffuse le plus l’image de l’école. J’ai donc décidé d’imprimer le bouchon en 3D malheureusement j’ai rencontré quelques difficultés lors de l’impression mais le résultat final est satisfaisant.

    Bouchon hyper méga beau

    figure 9 : Prototype du bouchon Polytech Angers

    Conclusion

    Ce projet fut très intéressant pour nous trois. L’idée de concevoir un goodies pour diffuser l’image de l’école nous a directement charmée. Nous avons aimer le côté créatif que le projet nous a imposé et le fait de trouver des designs innovants était un réel défi. Les 3 goodies que nous avons prototyper sont de bonnes qualités mais par manque de temps et de budget, nous n’avons pu exploiter le maximum de nos goodies.

    Trieuse de M&M’s

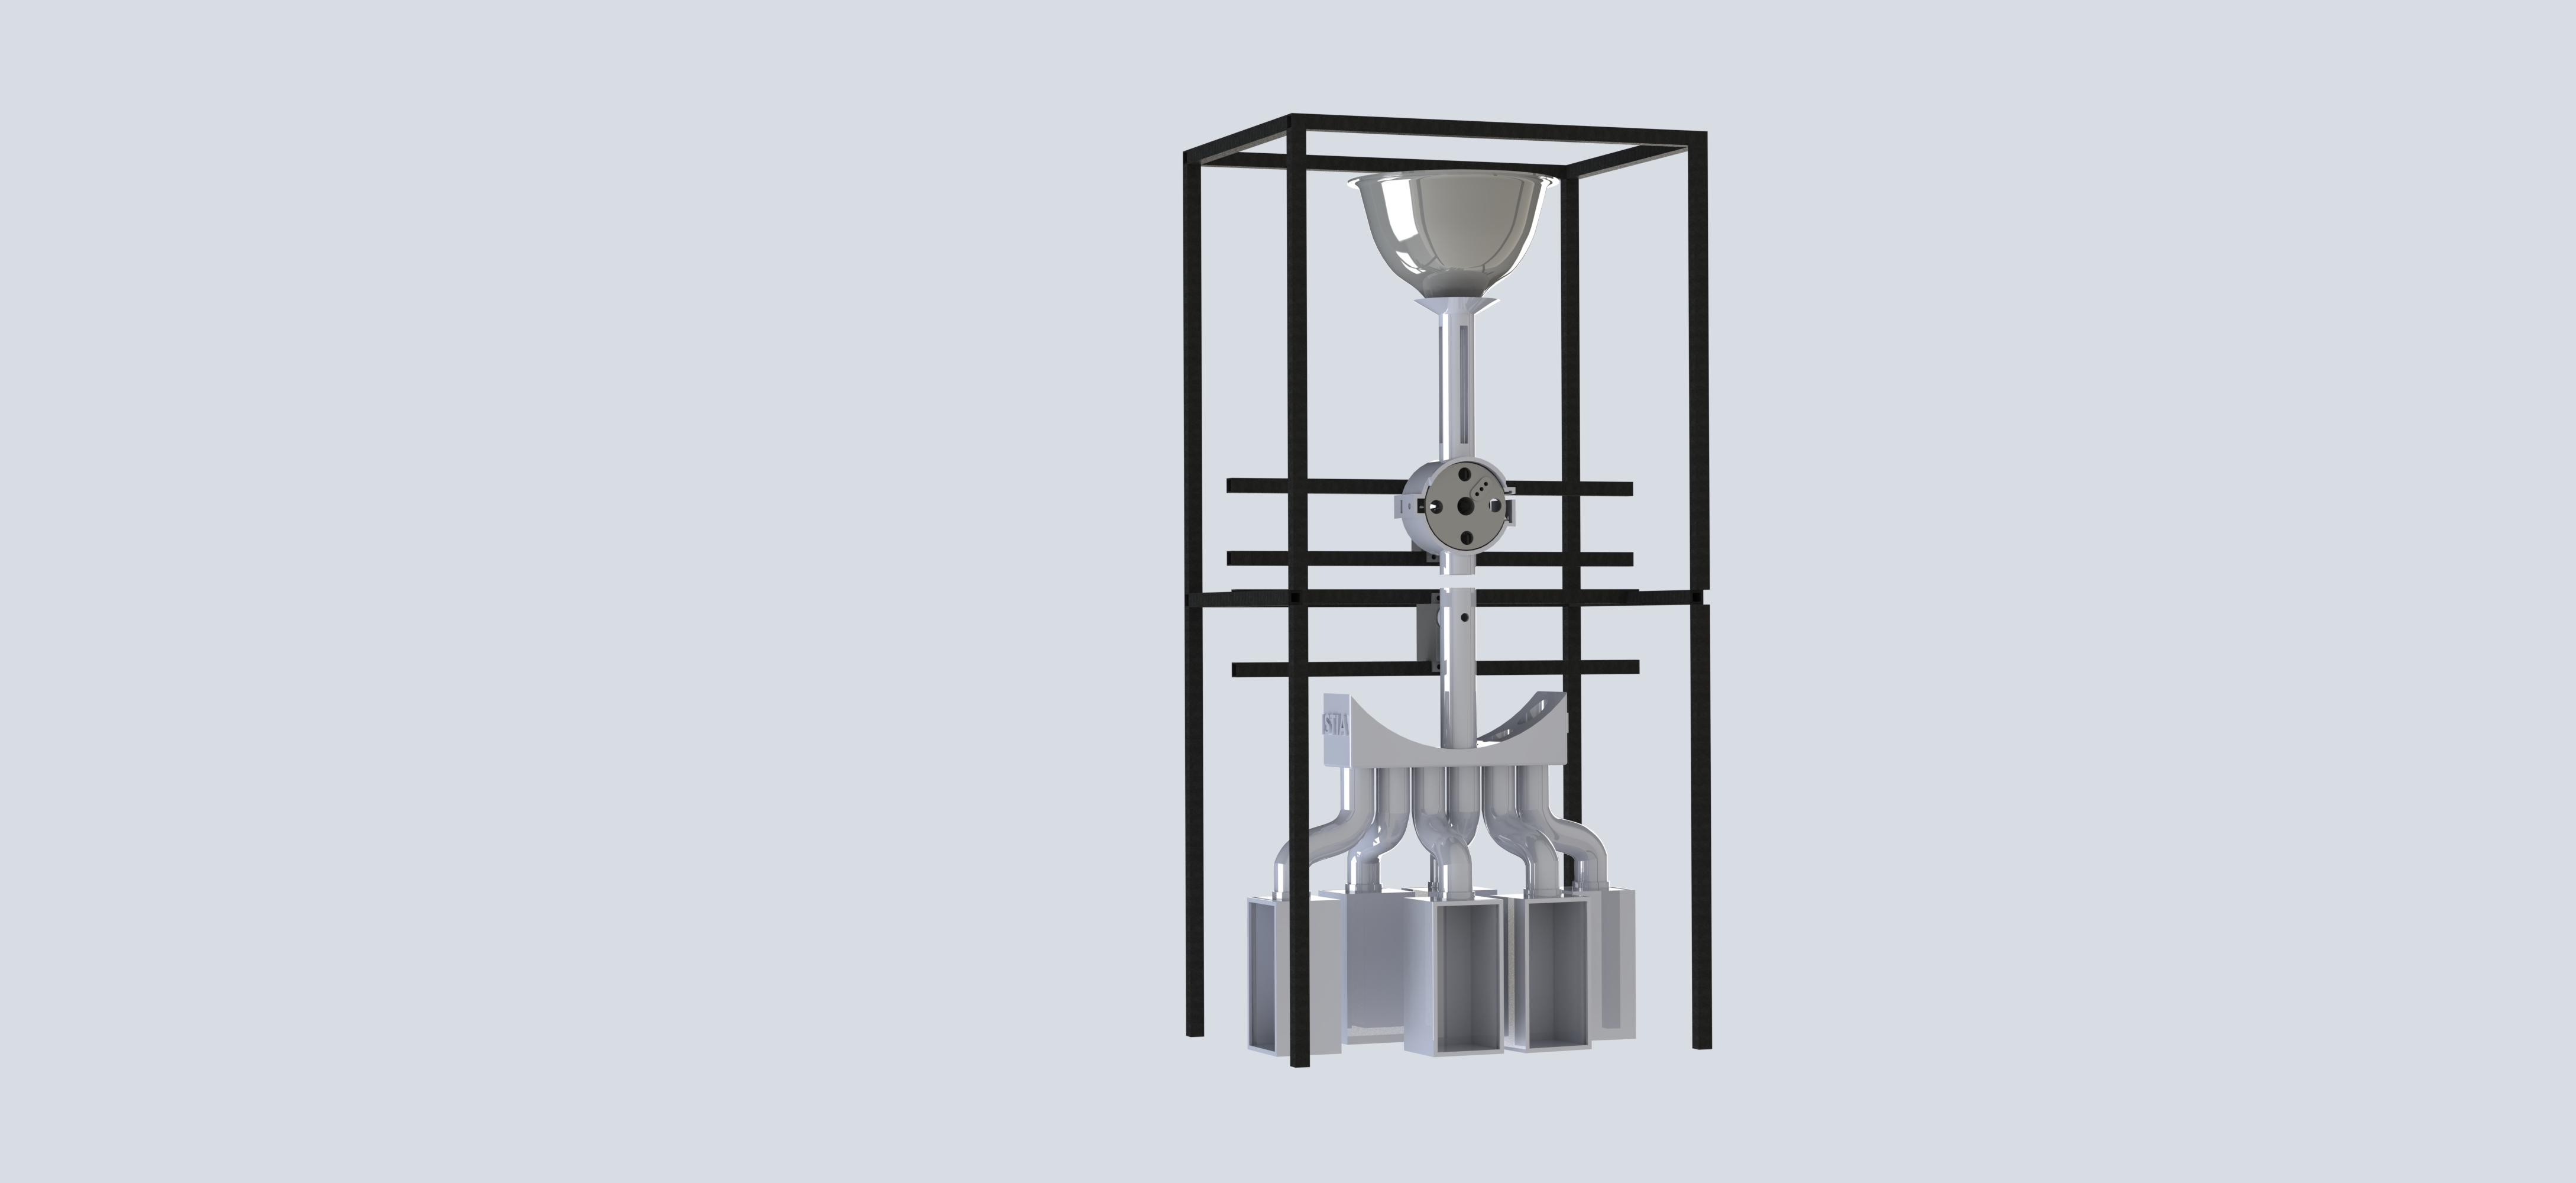
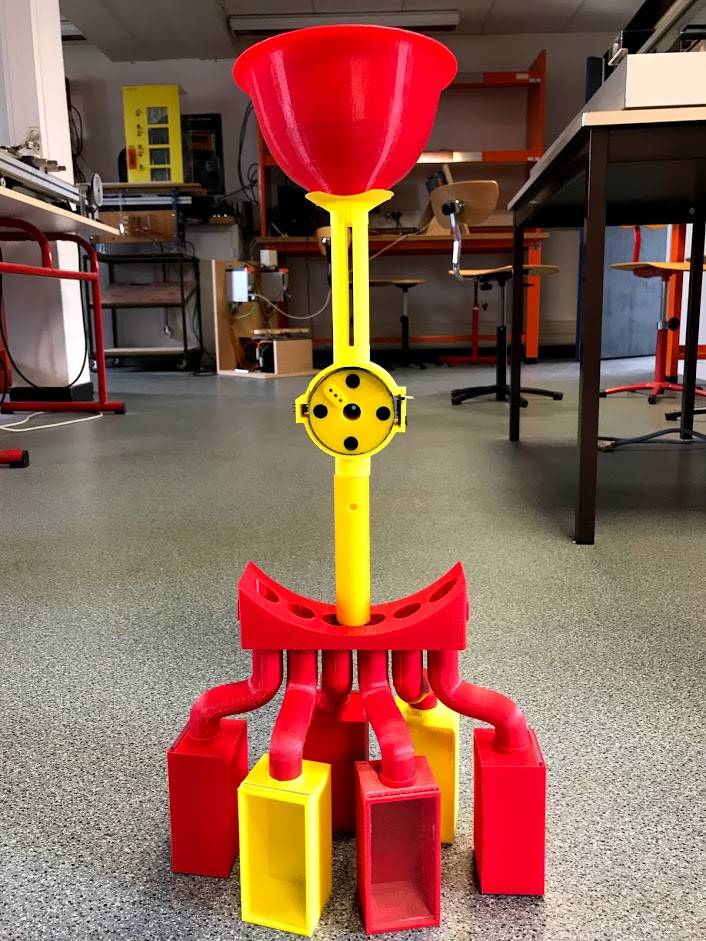
    Trieuse Finale

    Cliquer pour une meilleure qualité

    Bonjour à tous !

    Dans l’industrie il est fréquent de devoir trier des produits selon un ou plusieurs critères (forme,couleur, poids…). À l’image de ces problématiques, on propose ici de concevoir et de réaliser une trieuse de M&M’s selon leurs couleurs.

    Notre équipe de 4 étudiants en EI2 est composée de Victor et Clément qui se sont chargés de la conception et la réalisation mécanique du système (réalisation des pièces sous SolidWorks , impression 3D des différents éléments, usinage avec la Charly Robot…) et 2 étudiants (Alexis et Maël) se sont chargés de la partie électronique et programmation (branchements à L’Arduino, commande des deux servomoteurs, récupération des données du capteur de couleur et infrarouge,…). Les deux sous-groupes ont travaillé en parallèle pour finalement fusionner leur travail afin de réaliser la trieuse de M&M’s.
    Nous avons été accompagnés pour ce projet par deux professeurs : Mr Rémy Guyonneau et Mr Franck Mercier.

    Présentation du projet :

    Les différentes pièces composant notre trieuse sont :

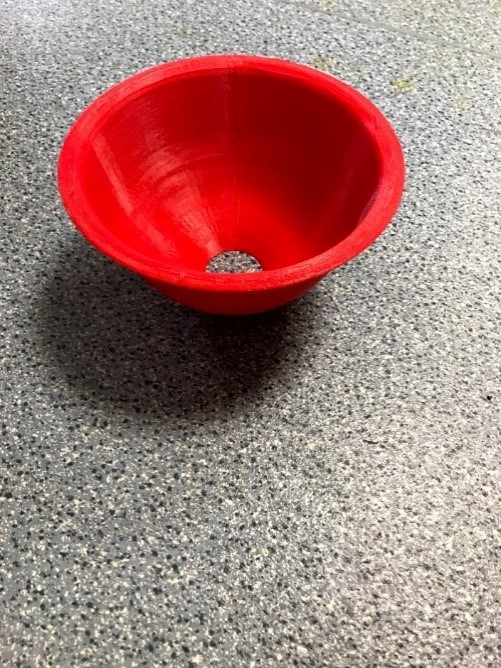
    L’Entonnoir : Présent tout en haut de la trieuse, c’est là où on intègre les M&M’s.
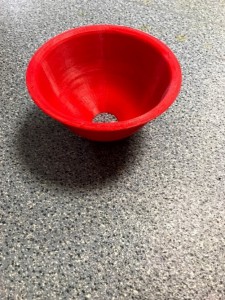
    Entonoir

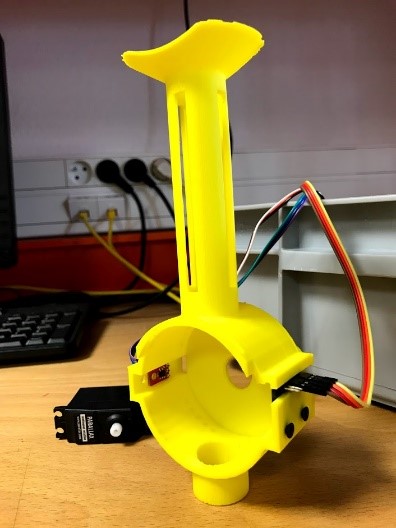
    -Le « Porte-FeedWheel » : Pièce centrale de la trieuse, elle est composée d’un petit entonnoir sur le dessus, d’où sortent les M&M’s provenant de l’entonnoir principal, d’espaces vides pour le côté esthétique afin d’apercevoir les M&M’s qui tombent, ainsi qu’un espace en bas pour intégrer les capteurs et la pièce « FeedWheel »
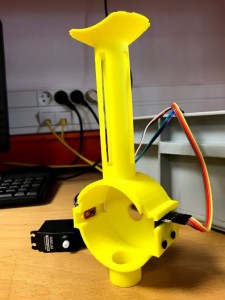
    porte feedwheel

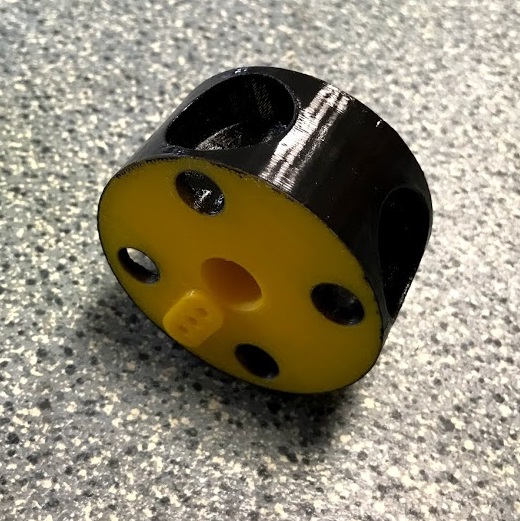
    -Le « FeedWheel » : Pièce ronde comprenant 4 cavités dans lesquelles un seul M&M’s peut rentrer. Un moteur à rotation continu est fixé à l’arrière du FeedWheel.
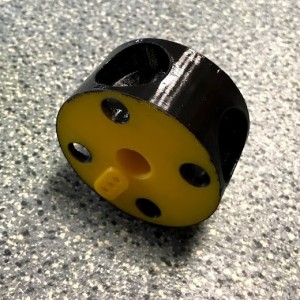
    feed wheel

    Un capteur infrarouge : Fixé dans le « Porte-FeedWheel », il permet de détecter les erreurs d’approximations du moteur à rotation continu afin d’ajuster un angle correct.
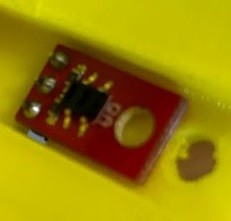
    Capteur IR

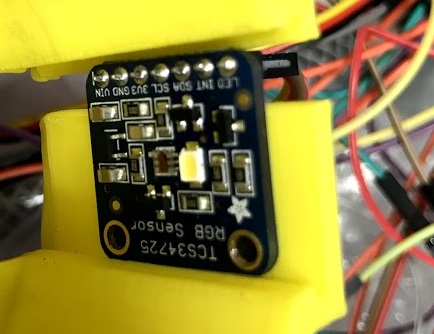
    Un capteur de couleur : Fixé également dans le « Porte-FeedWheel », il permet de détecter la couleur du M&M’s correspondant.
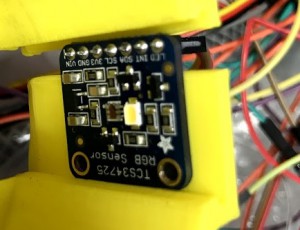
    capteurcouleur

    -Le « Tuyau principal » : Directement relié au « Porte-FeedWheel », d’où sortent les M&M’s, collé à un servomoteur. Un angle spécial est appliqué à une couleur précédemment détectée.
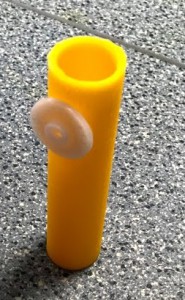
    tuyau

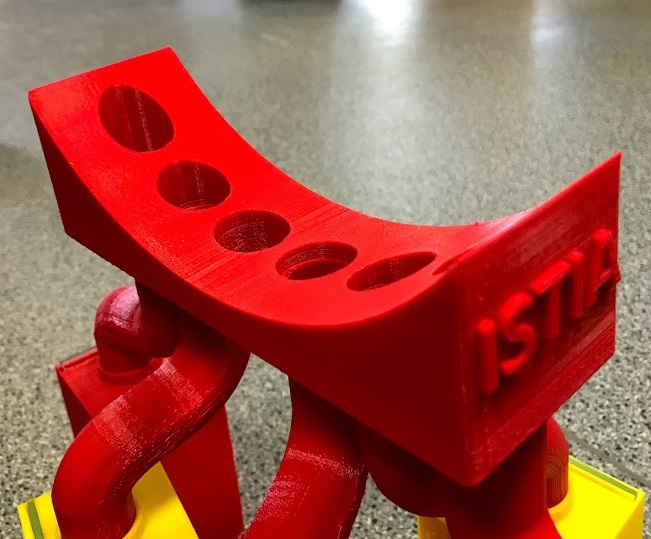
    -Le « Séparateur » : Pièce servant de lien entre le tuyau principal et les tuyaux secondaires. La forme du dessus est prévue pour la circulation du tuyau principal. Il comprend 6 trous, chaque trou correspond à une couleur.
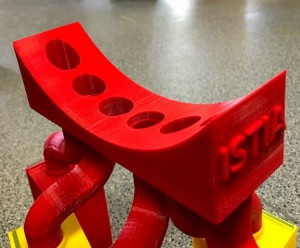
    Separateur

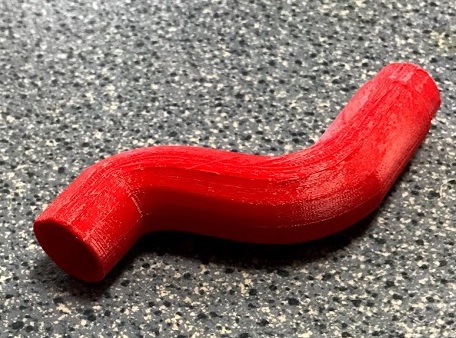
    -Les « Tuyaux secondaires » : Ils sont au nombre de 6 et servent de liaison entre le séparateur et les bocaux.
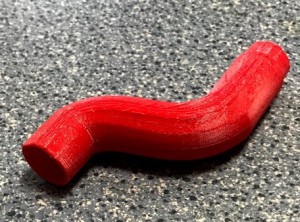
    tentacule

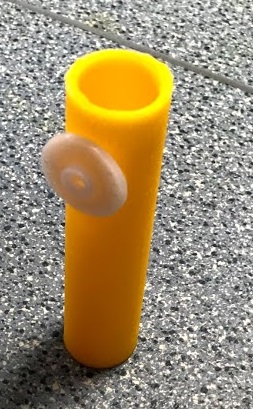
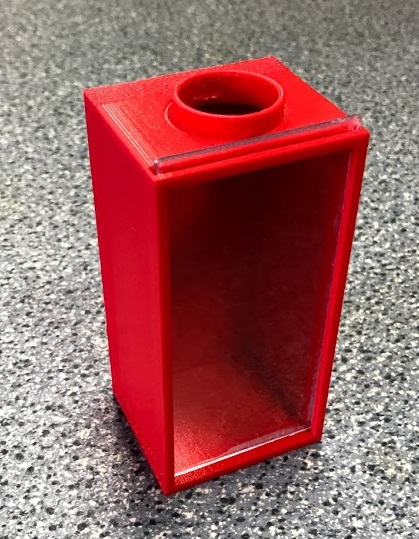
    Les bocaux : Ils sont également au nombre de 6 et sont les pièces de présentation des M&M’s finalement triés.
    Ils sont reliés aux tuyaux secondaires correspondants et possèdent chacun une vitre transparente découpée avec le « Charly Robot ».
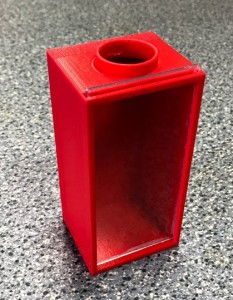
    Bocal

    Au final nous avons assemblé toutes ces pièces et cela nous a donné une belle trieuse !
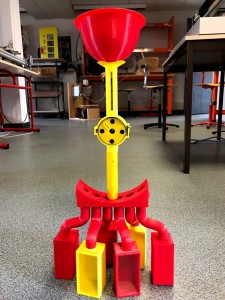
    Rendu final

    Les différentes étapes de notre projet :

    Premièrement, nous avons établi en commun au brouillon une structure qui nous paraissait correct pour la partie mécanique et pour la partie programmation, tout en s’inspirant de même type de trieuses déjà existantes.

    Une fois la structure plus ou moins établi au brouillon, nous séparons nos travaux en 2 groupes :

    Après l’assemblage de ces pièces toujours sur SolidWorks, ce groupe passa aux impressions en 3D avec les imprimantes Raise3D et Makerbot.
    En parallèle, pour les bocaux en bas de la structure, ce groupe réalisa un usinage grâce à la Charly Robot avec du plexiglas afin de créer une vitre transparente permettant de voir les M&M’s.

    L’autre groupe se chargeait de la programmation de l’ensemble des composants électronique, à savoir : deux capteurs (RGB et Infrarouge) et deux moteurs (à rotation continu et servomoteur).

    Ainsi nous avons commencé la programmation de chaque composant indépendamment pour prendre en main la programmation Arduino plus facilement.
    Une fois chaque programme fini, nous les avons rassemblés en un et organisé la structure de notre programme final. De nouveaux composants se sont ensuite ajoutés comme l’écran LCD, le bouton ou l’utilisation d’un capteur IR pour positionner le moteur à rotation continue.

    Problèmes rencontrés

    Nous avons eu pas mal de problèmes au cours de notre projet.

    Dès le départ nous ne savions pas par où commencer, comment se partager les tâches etc. Par la suite, nous avons commencé à imaginer le projet, il était difficile de mettre en commun nos idées. Lorsque nous sommes passés sous Solidworks, de nombreux bugs nous ont posé problème.

    De plus, des pièces que nous avions modélisées puis imprimées se sont avérées ne pas être aux bonnes dimensions ou bien avec trop peu de jeu pour assembler les pièces. La couleur jaune de la pièce « FeedWheel » fut embêtante pour l’étalonnage des couleurs de bonbon. Cela a été résolu en aspergeant cette pièce avec une bombe de peinture noire.

    Le problème majeur était surtout les pannes d’imprimante 3D qui nous ont beaucoup ralenties.
    En programmation, il y a également eu quelques soucis. Par exemple, pour trouver la documentation de certains composants comme pour le capteur couleur ou l’écran LCD, la documentation était fausse.

    Nous avons aussi rencontré des problèmes avec le câblage qui devenait illisible et problématique. Il était donc nécessaire de remettre des fichiers dans la racine du logiciel Arduino. Il a aussi été difficile d’étalonner chacune des couleurs des M&M’s.

    Conclusion

    Pour conclure, nous voulons absolument remercier nos tuteurs Mr Mercier et Mr Guyonneau pour toute l’aide apportée au cours de ce projet.

    Pour nous, ce projet fut une grande expérience dans tout ce qui est du travail en groupe, de l’innovation, de la pratique…
    Voir le projet grandir au fur et à mesure des séances nous a aussi motivé pour avancer et perfectionner le projet au maximum.

    Merci à vous, chers lecteurs de vous être intéressés à notre projet.

    Victor B, Clément C, Alexis G, Maël C

    RC Crawler

    Bonjour à tous !

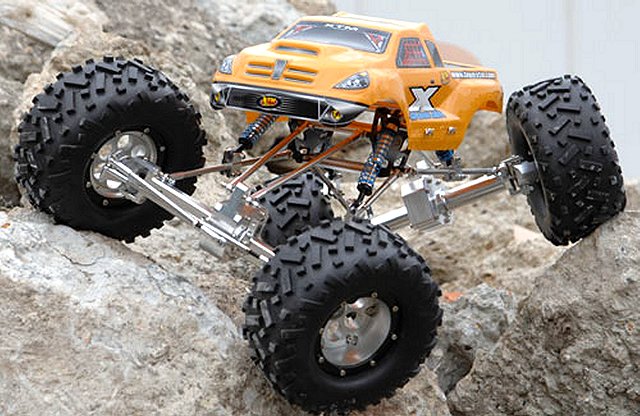
      Nous sommes trois étudiants, Adrien Bayer, Stéven Jossot et Florian Adam, actuellement en deuxième année de cycle préparatoire à l’ISTIA, école d’ingénieurs de l’Université d’Angers, et nous avons la chance de pouvoir développer nos connaissances au travers d’un projet de conception. Notre choix s’est porté sur le RC Crawler.Le but est de concevoir un 4×4 radiocommandé en 3D à l’aide du logiciel SolidWorks, puis de réaliser un prototype, dans le même registre que celui-ci:

      RC Crawler
      Extrait de : http://www.rcscrapyard.net/fr/xtm-x-crawler.htm

      L’objectif de ce projet est de pouvoir gravir des obstacles, notamment un rocher situé devant l’un des bâtiments de notre école.
      Plus concrètement, cliquez ici pour voir comment fonctionne un crawler !

      Avant tout, ne connaissant que très peu de choses au sujet des véhicules radiocommandés, nous avons dû nous documenter en conséquence. Après plusieurs propositions au sein du groupe, nous avons choisi de concevoir un crawler composé d’un châssis avec les éléments mécaniques (moteur et boîte de transfert) fixés sur une plaque inférieure et les éléments électroniques (batterie, variateur de vitesse et récepteur) fixés sur une plaque supérieure. Ensuite, des arbres de transmissions partant du centre du véhicule sont reliés aux ponts avant et arrière afin d’entraîner les roues en rotation. Cela correspond donc à l’architecture d’un MOB (Motor On Board) comme cela:

      Architecture d’un MOB
      Extrait de : http://rcshafty.fr/category/generalite-sur-un-crawler/

      Ensuite le déroulement de notre projet a suivi trois étapes clés:

    • Dans un premier temps, la conception et le dimensionnement des pièces sur SolidWorks.
      1. C’est l’étape la plus longue, puisqu’il faut trouver les bonnes coupes et dimensions pour que tous les composants puissent s’assembler correctement. Par chance, lors de nos recherches, nous avons trouvé un RC Crawler modélisé sous SolidWorks, ce qui nous a permis de reprendre certaines pièces et de s’aider des autres pour concevoir les notres.
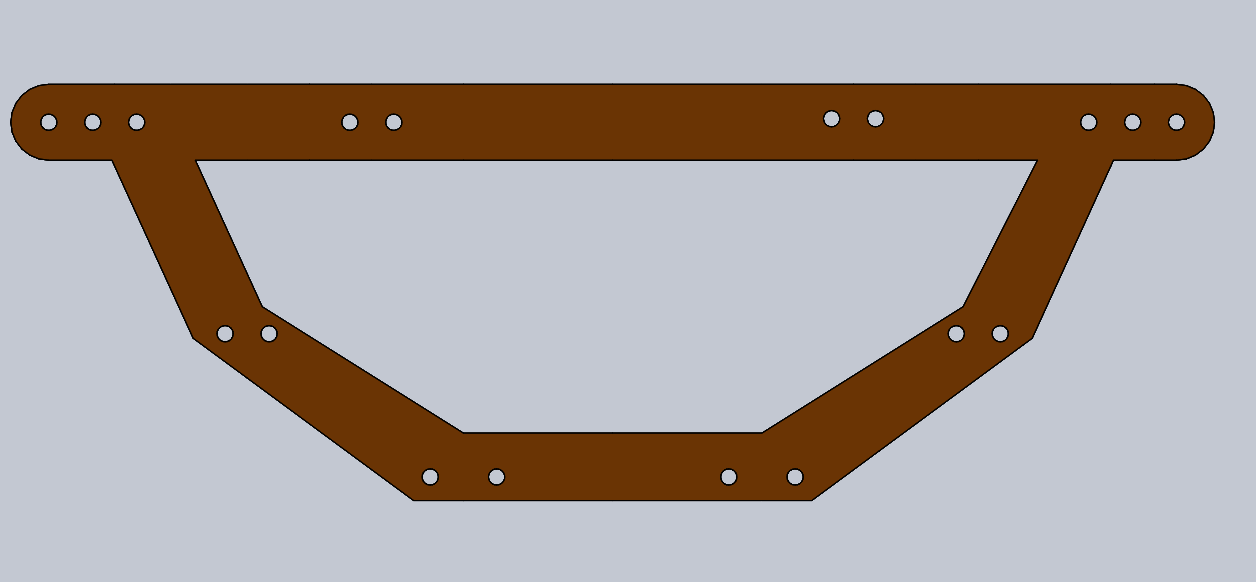
        En outre, la pièce la plus importante était donc le châssis, puisque l’objectif était de l’usiner sur les machines disponible au FabLab.

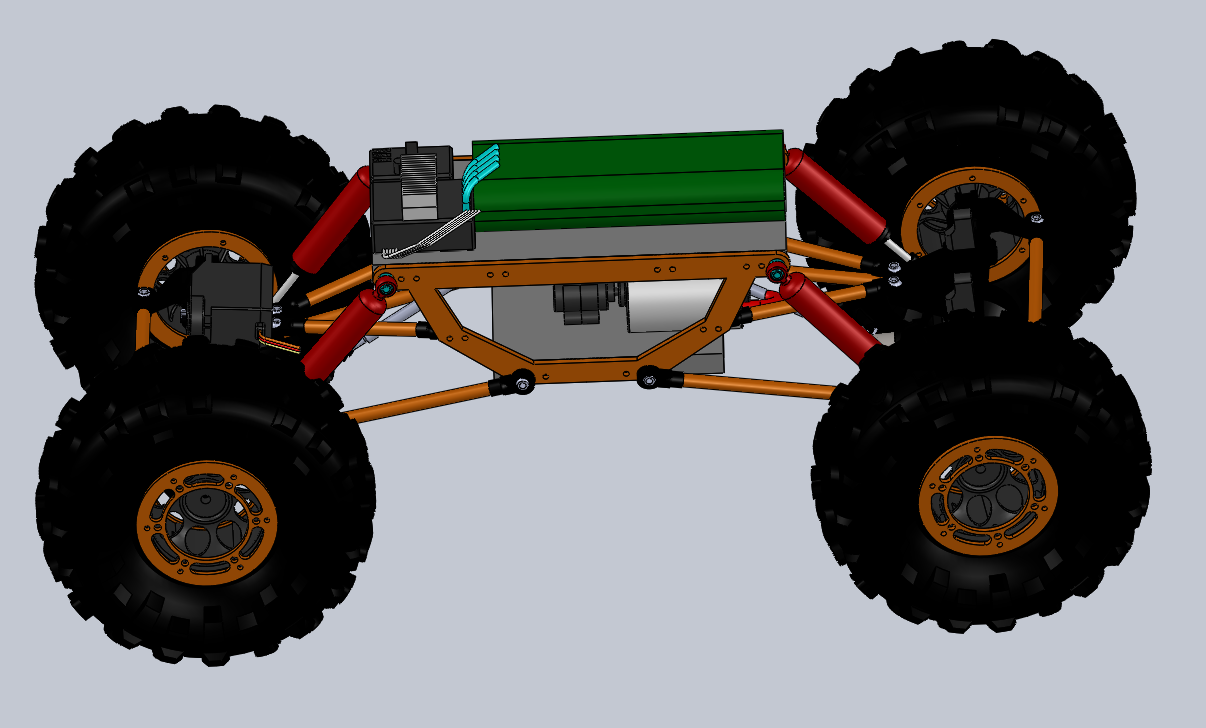
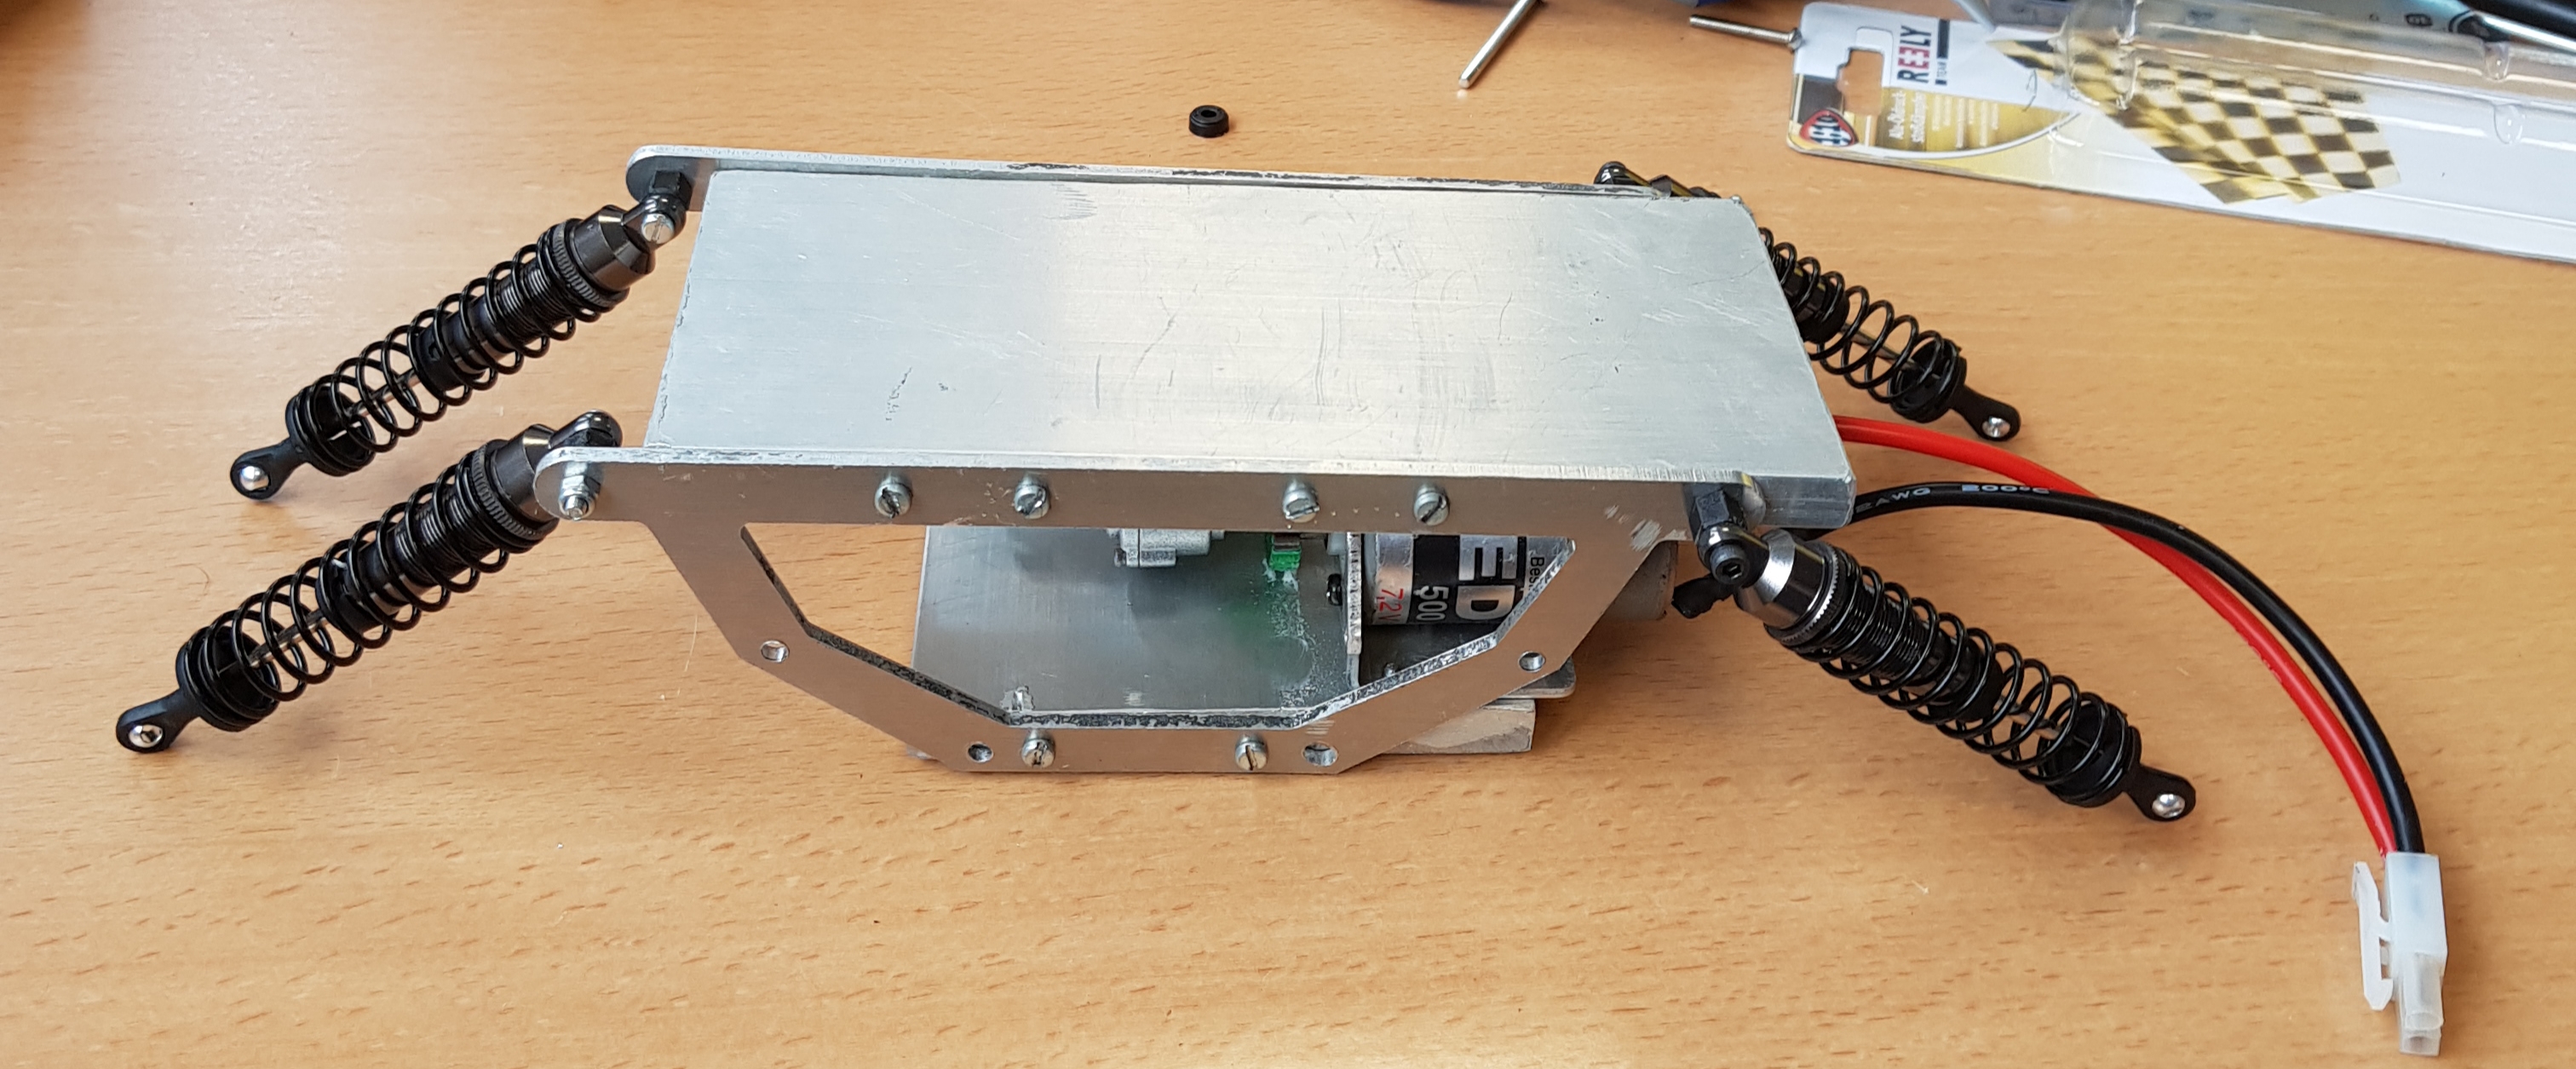
        Une fois que toutes les pièces ont été réalisées puis assemblées, nous avons obtenu ce résultat final:

    • Nous sommes ensuite passés dans un phase de commande des pièces que ne nous pouvions ni fabriquer à l’ISTIA, ni récupérer sur d’anciens projets.

        En effet, de nombreuses pièces telles que la boîte de transfert, les arbres de transmissions, le variateur de vitesse, etc … n’étaient pas disponible. Cependant, nous avons pû récupéré un servomoteur (qui gère la direction à l’avant du véhicule) ainsi qu’un moteur et une batterie auprès des enseignants.
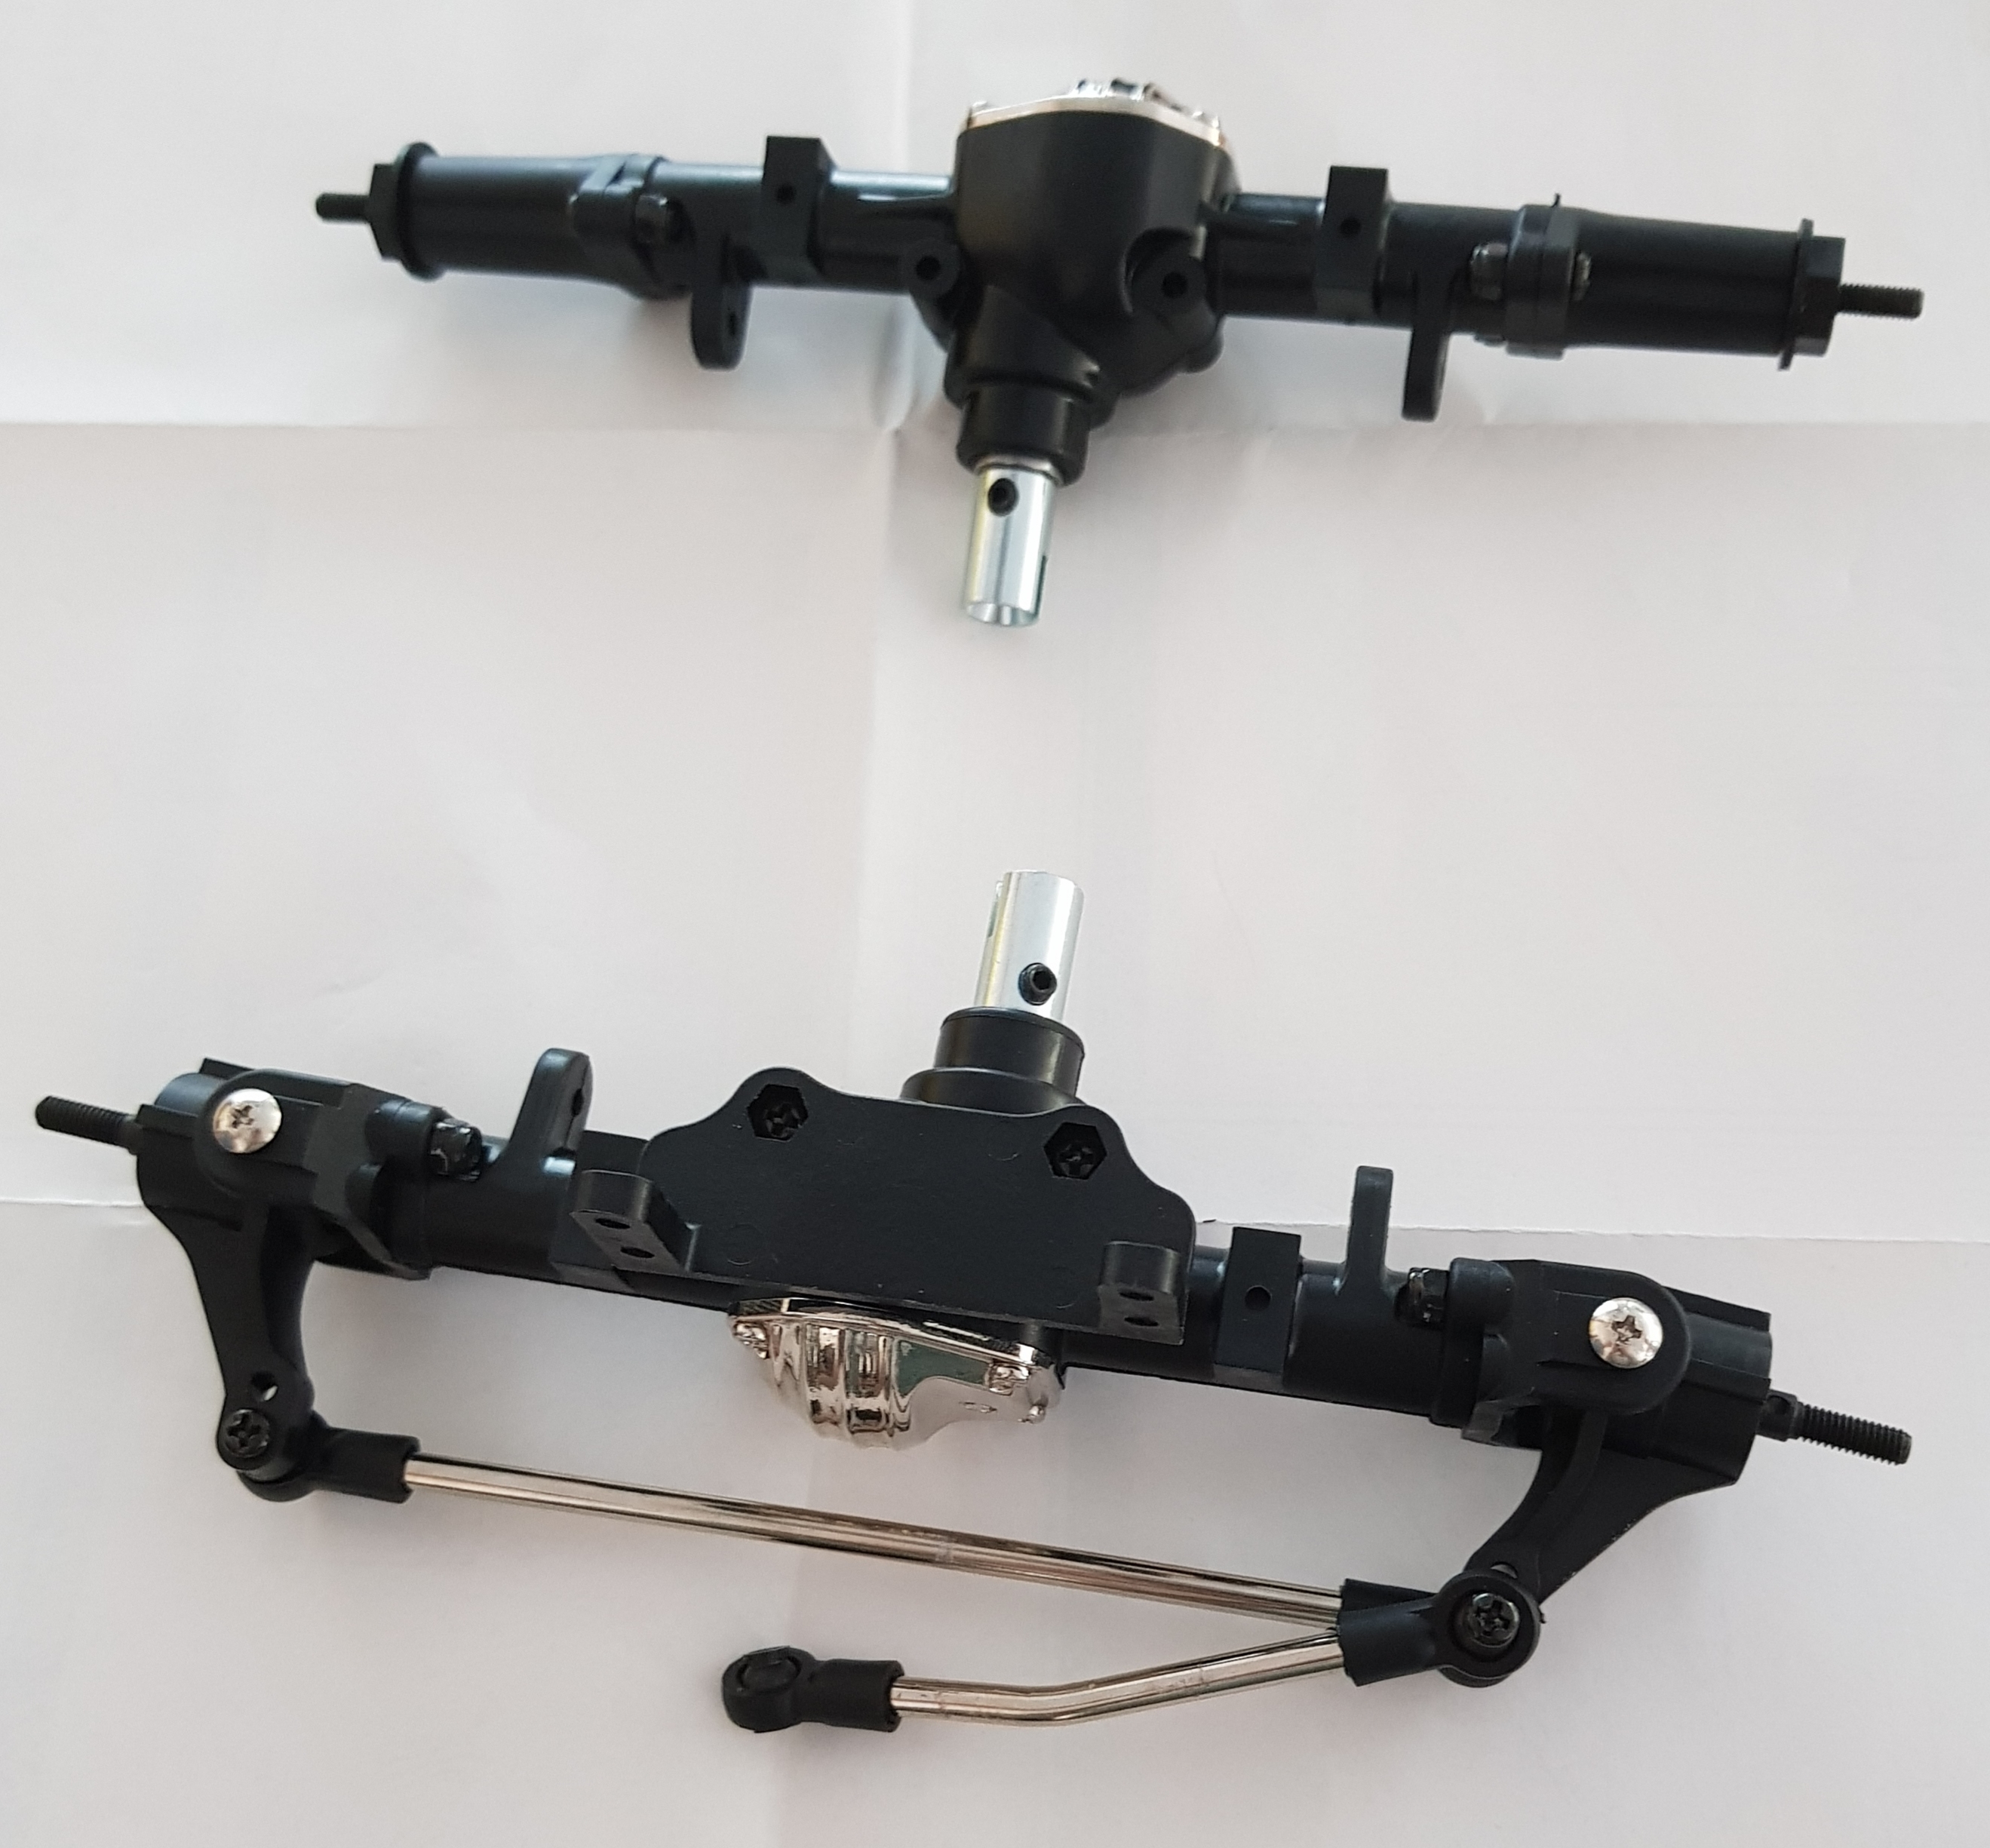
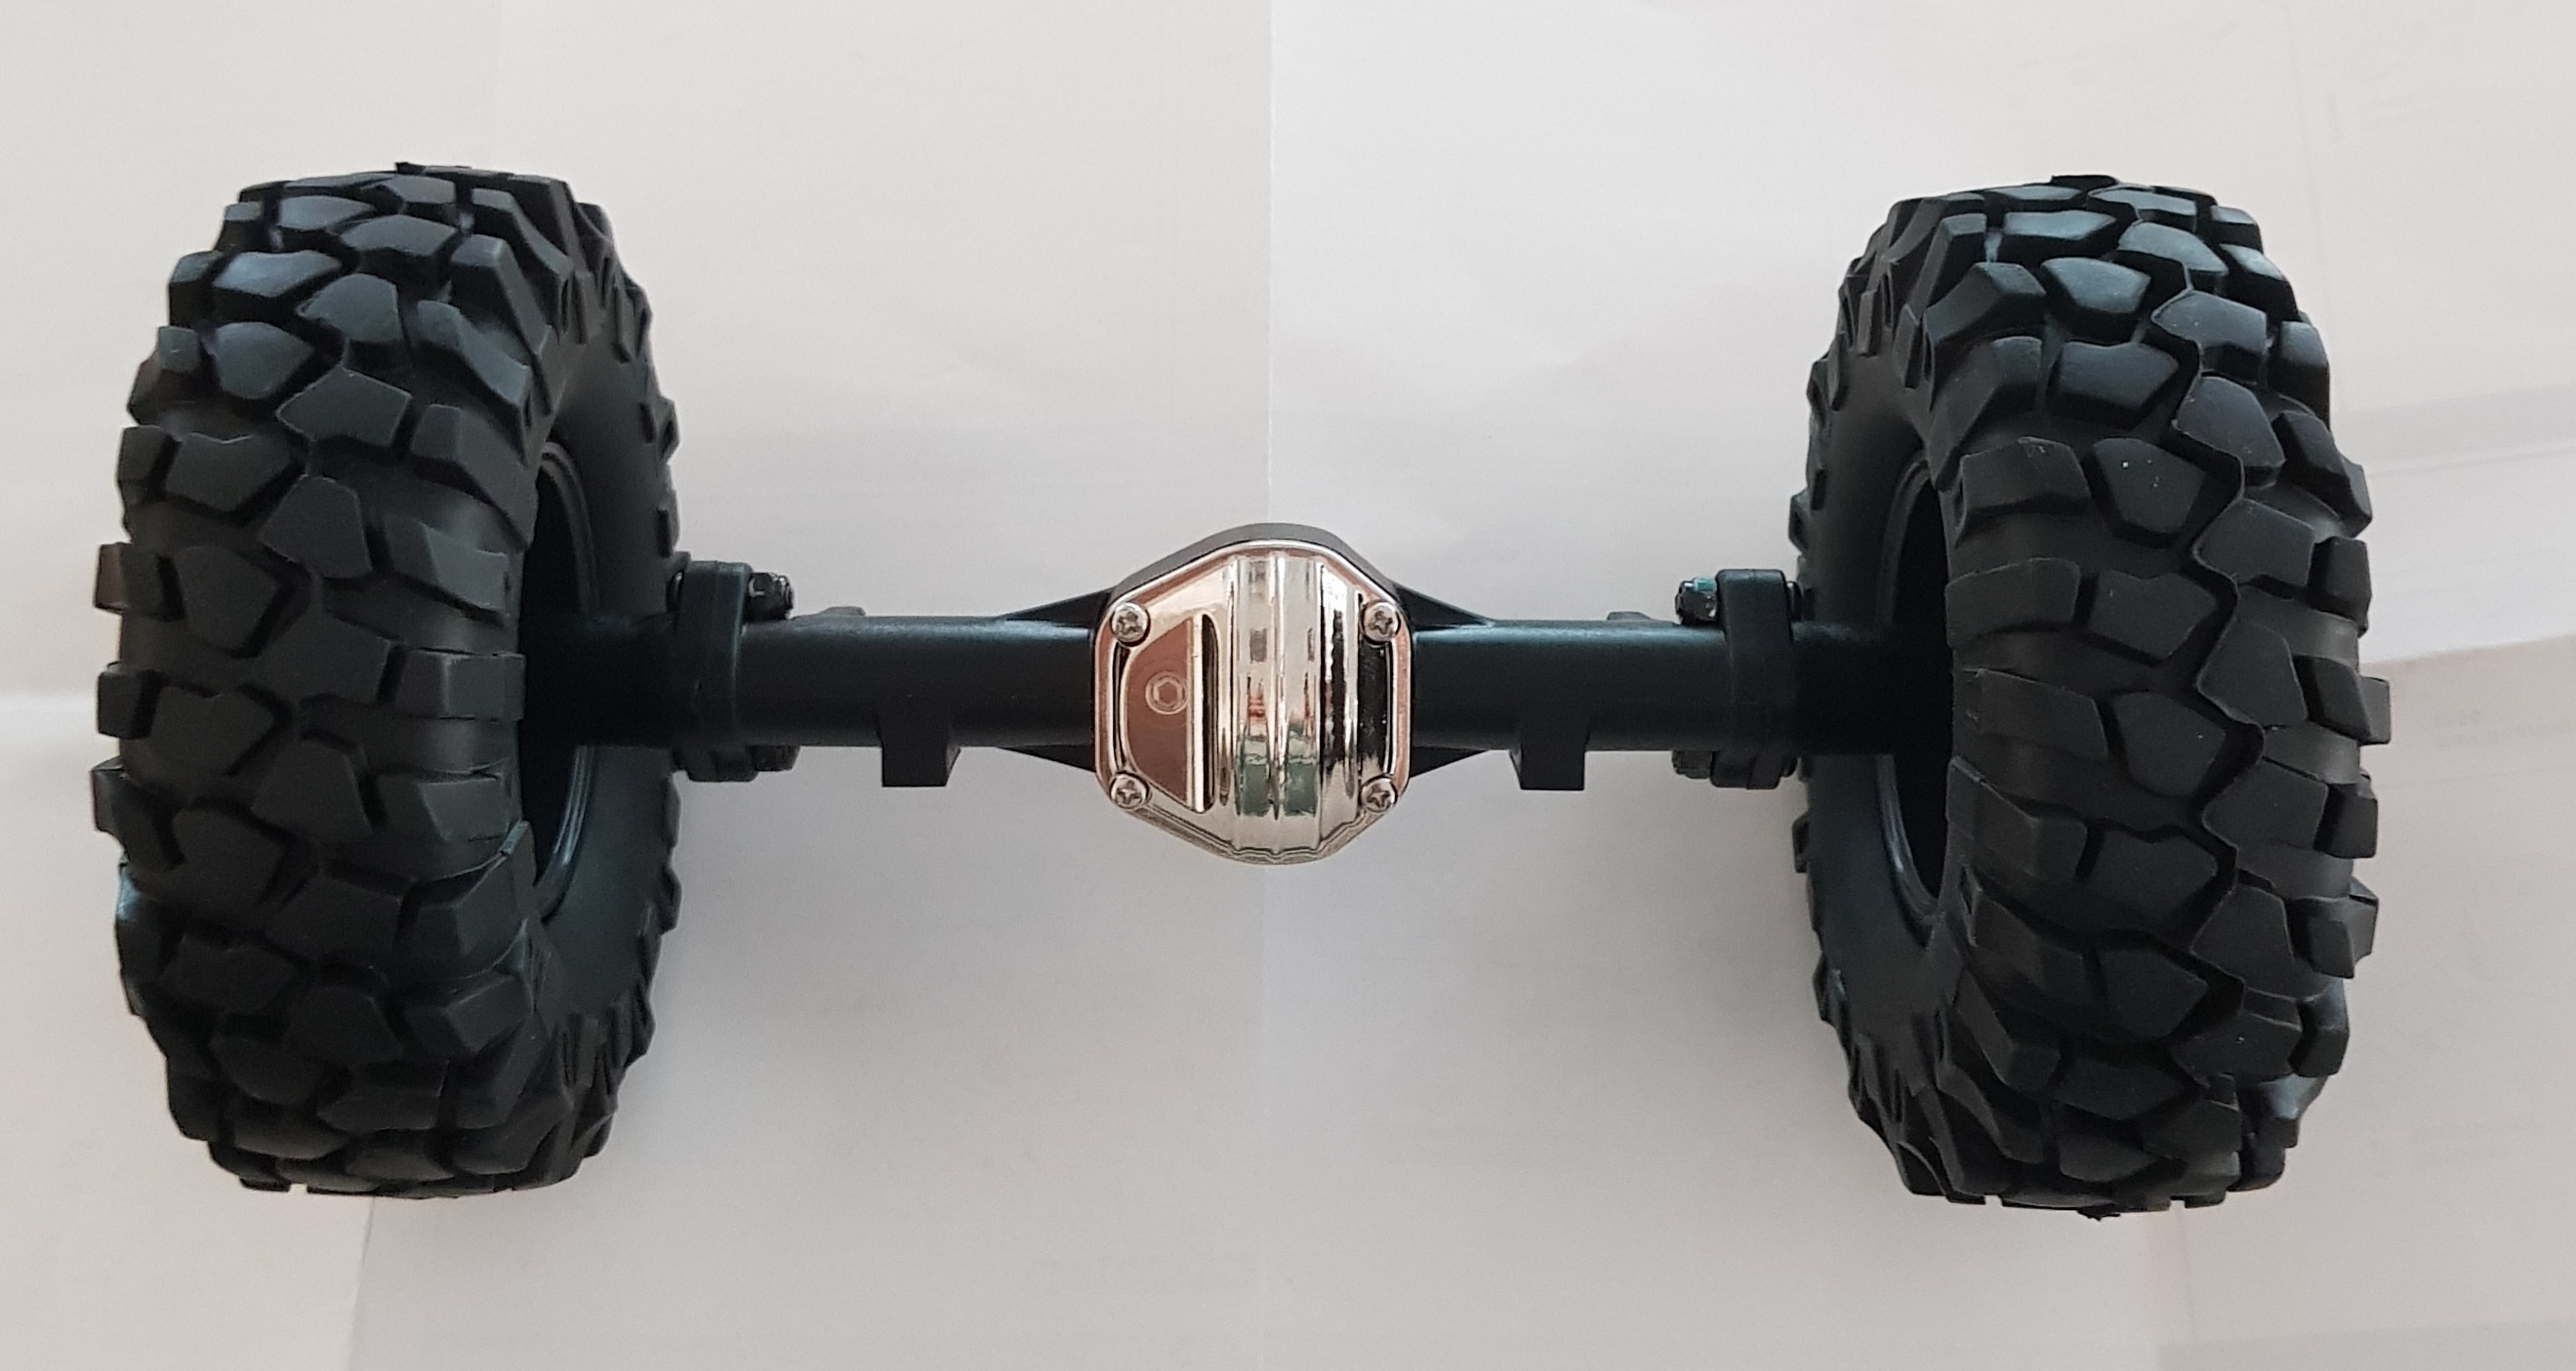
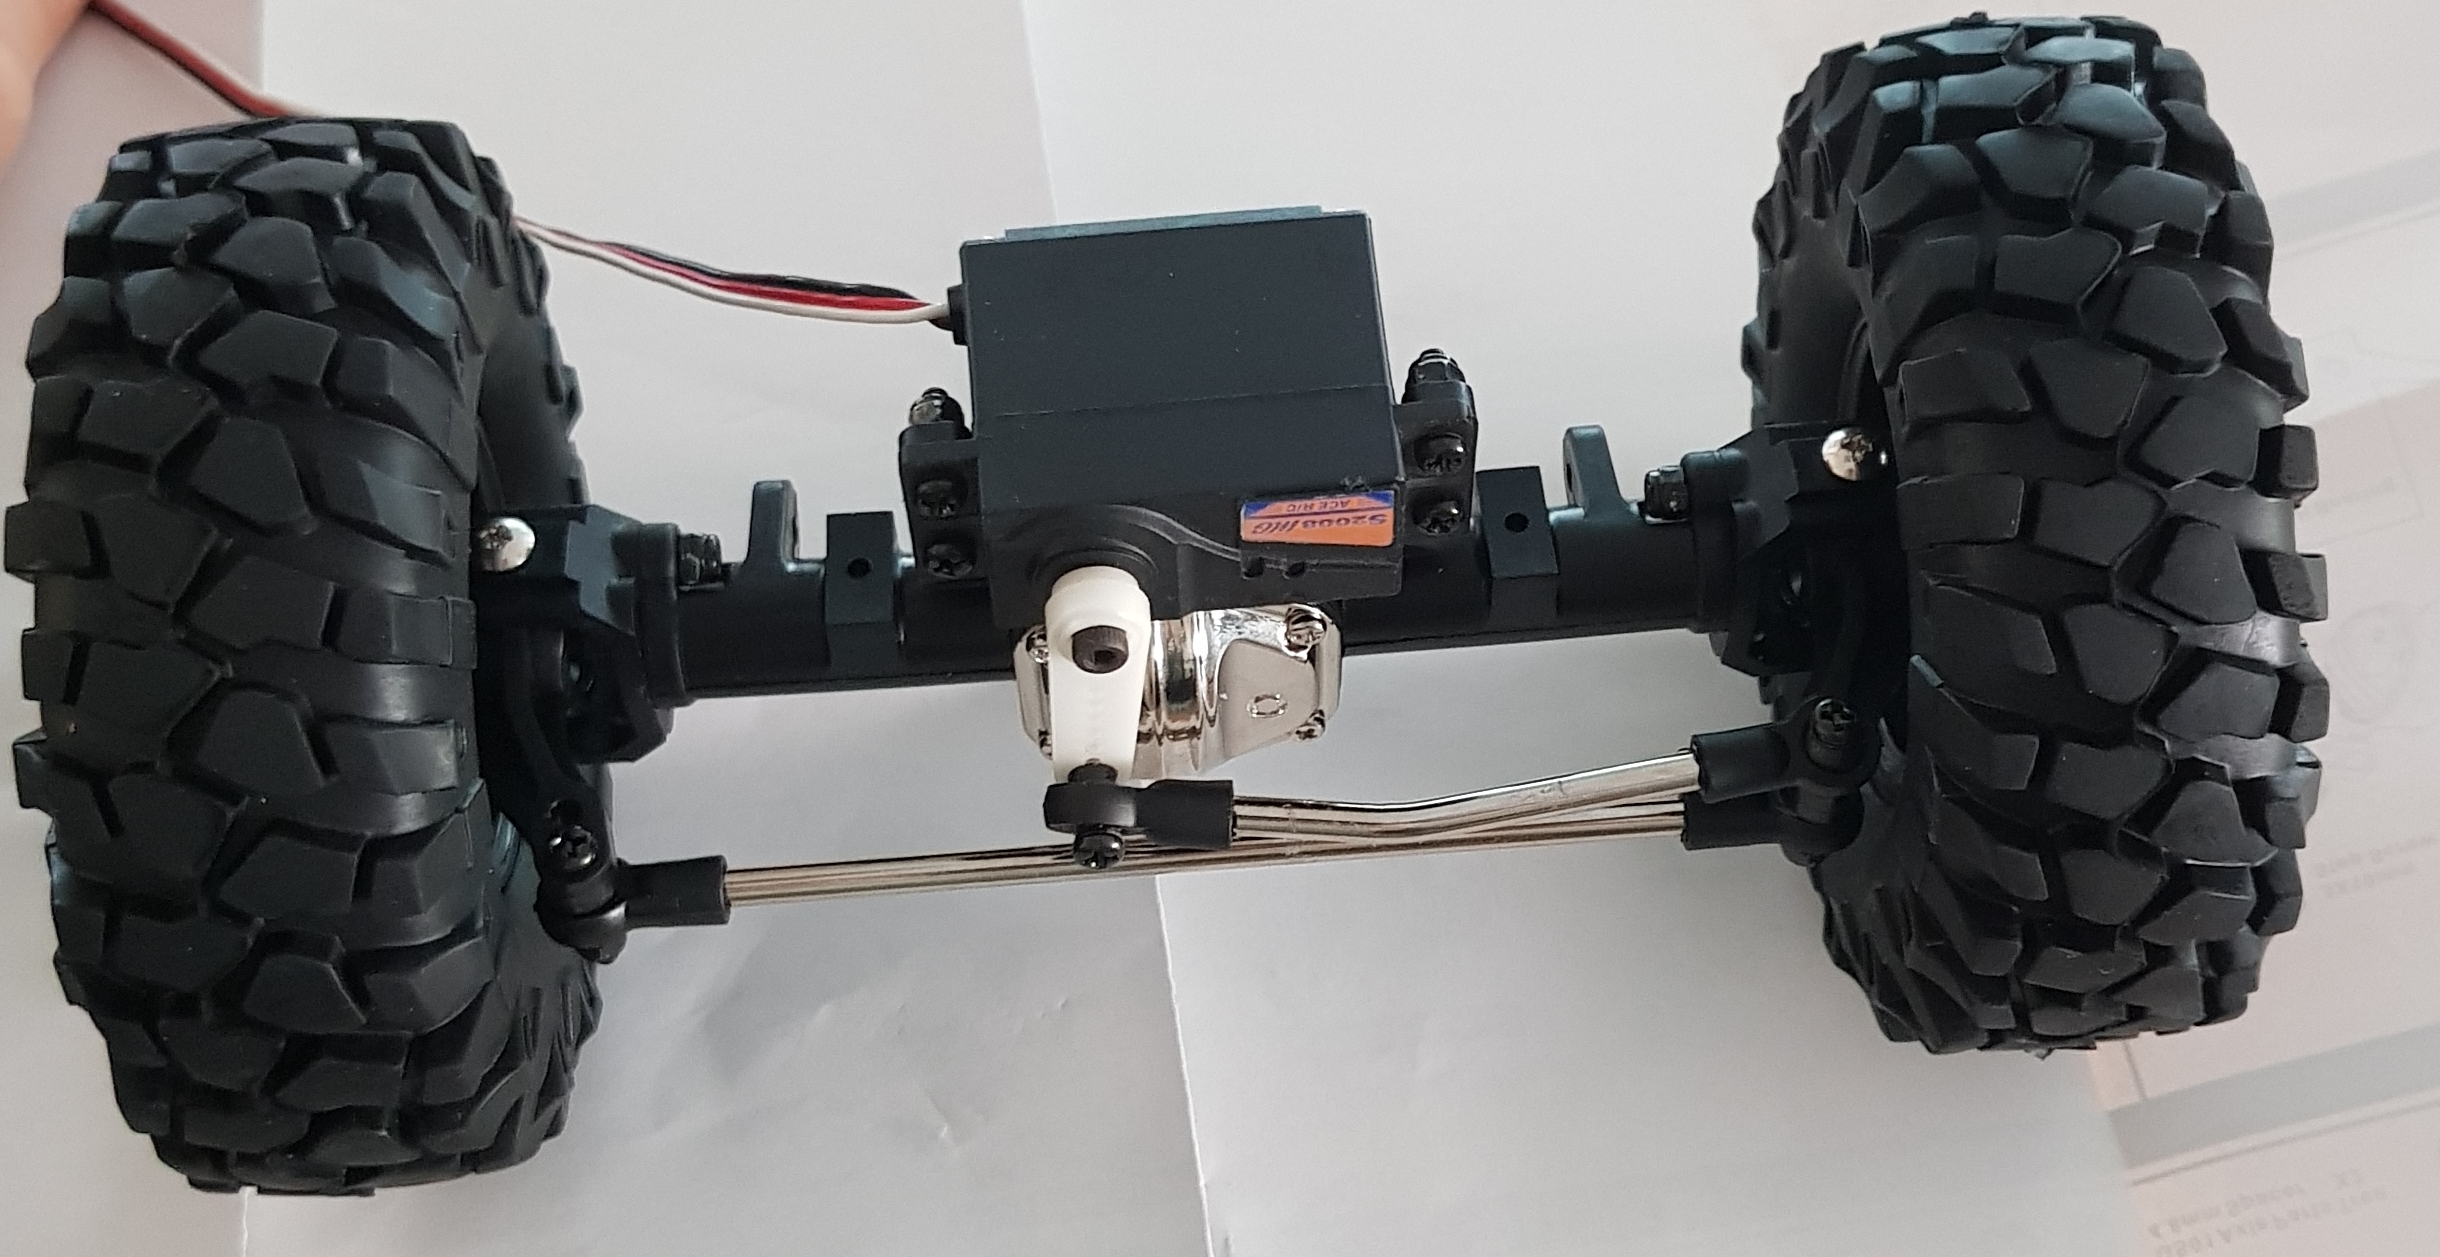
        Au fur et à mesure de la réception des commandes, nous avons assemblé notre Crawler.

      Pont avant et arrière

      Pont avant et arrière

      Pont arrière + roues

      Pont arrière + roues

      Pont avant + servomoteur + roues

      Pont avant + servomoteur + roues

    • Enfin dernière étape, nous avons fabriqué les dernières pièces et réalisé l’assemblage.

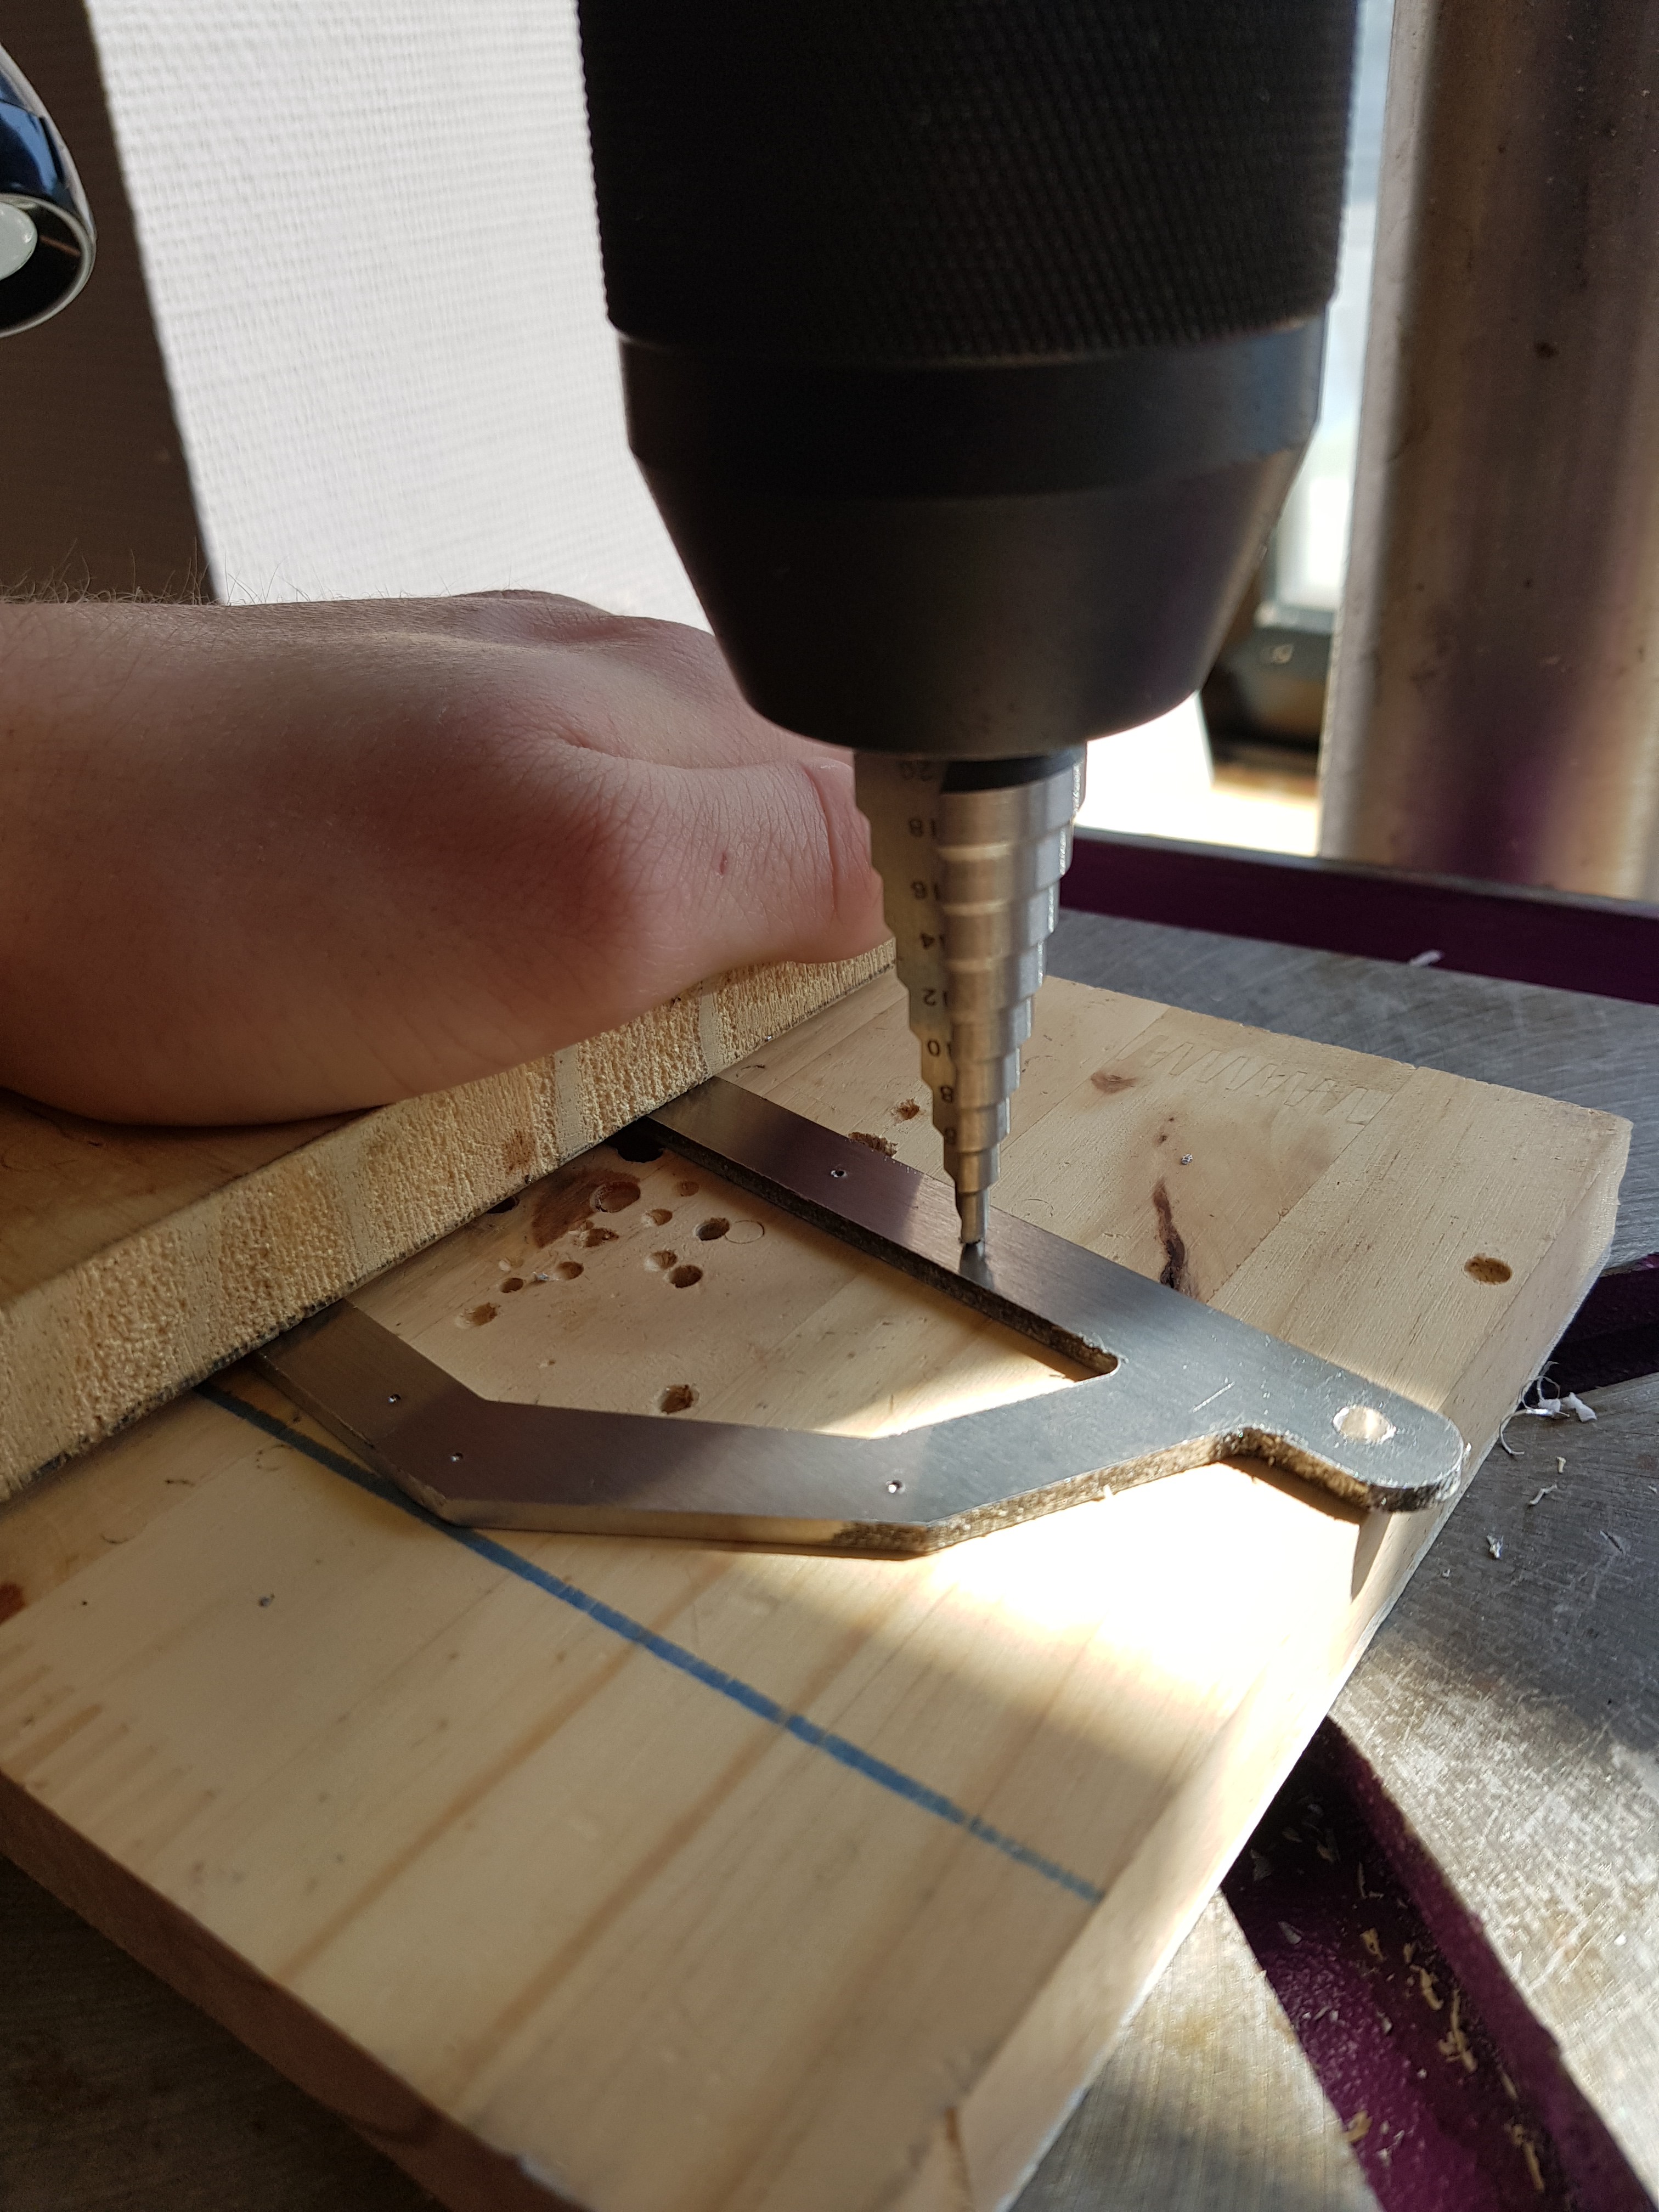
        Cette étape nous a permis d’utiliser la fraiseuse numérique ainsi que la perceuse à colonne. Nous avons aussi appris de nouvelles techniques que nous n’avions jamais utilisé comme le taraudage.

    • Perçage du châssis

      Perçage du châssis

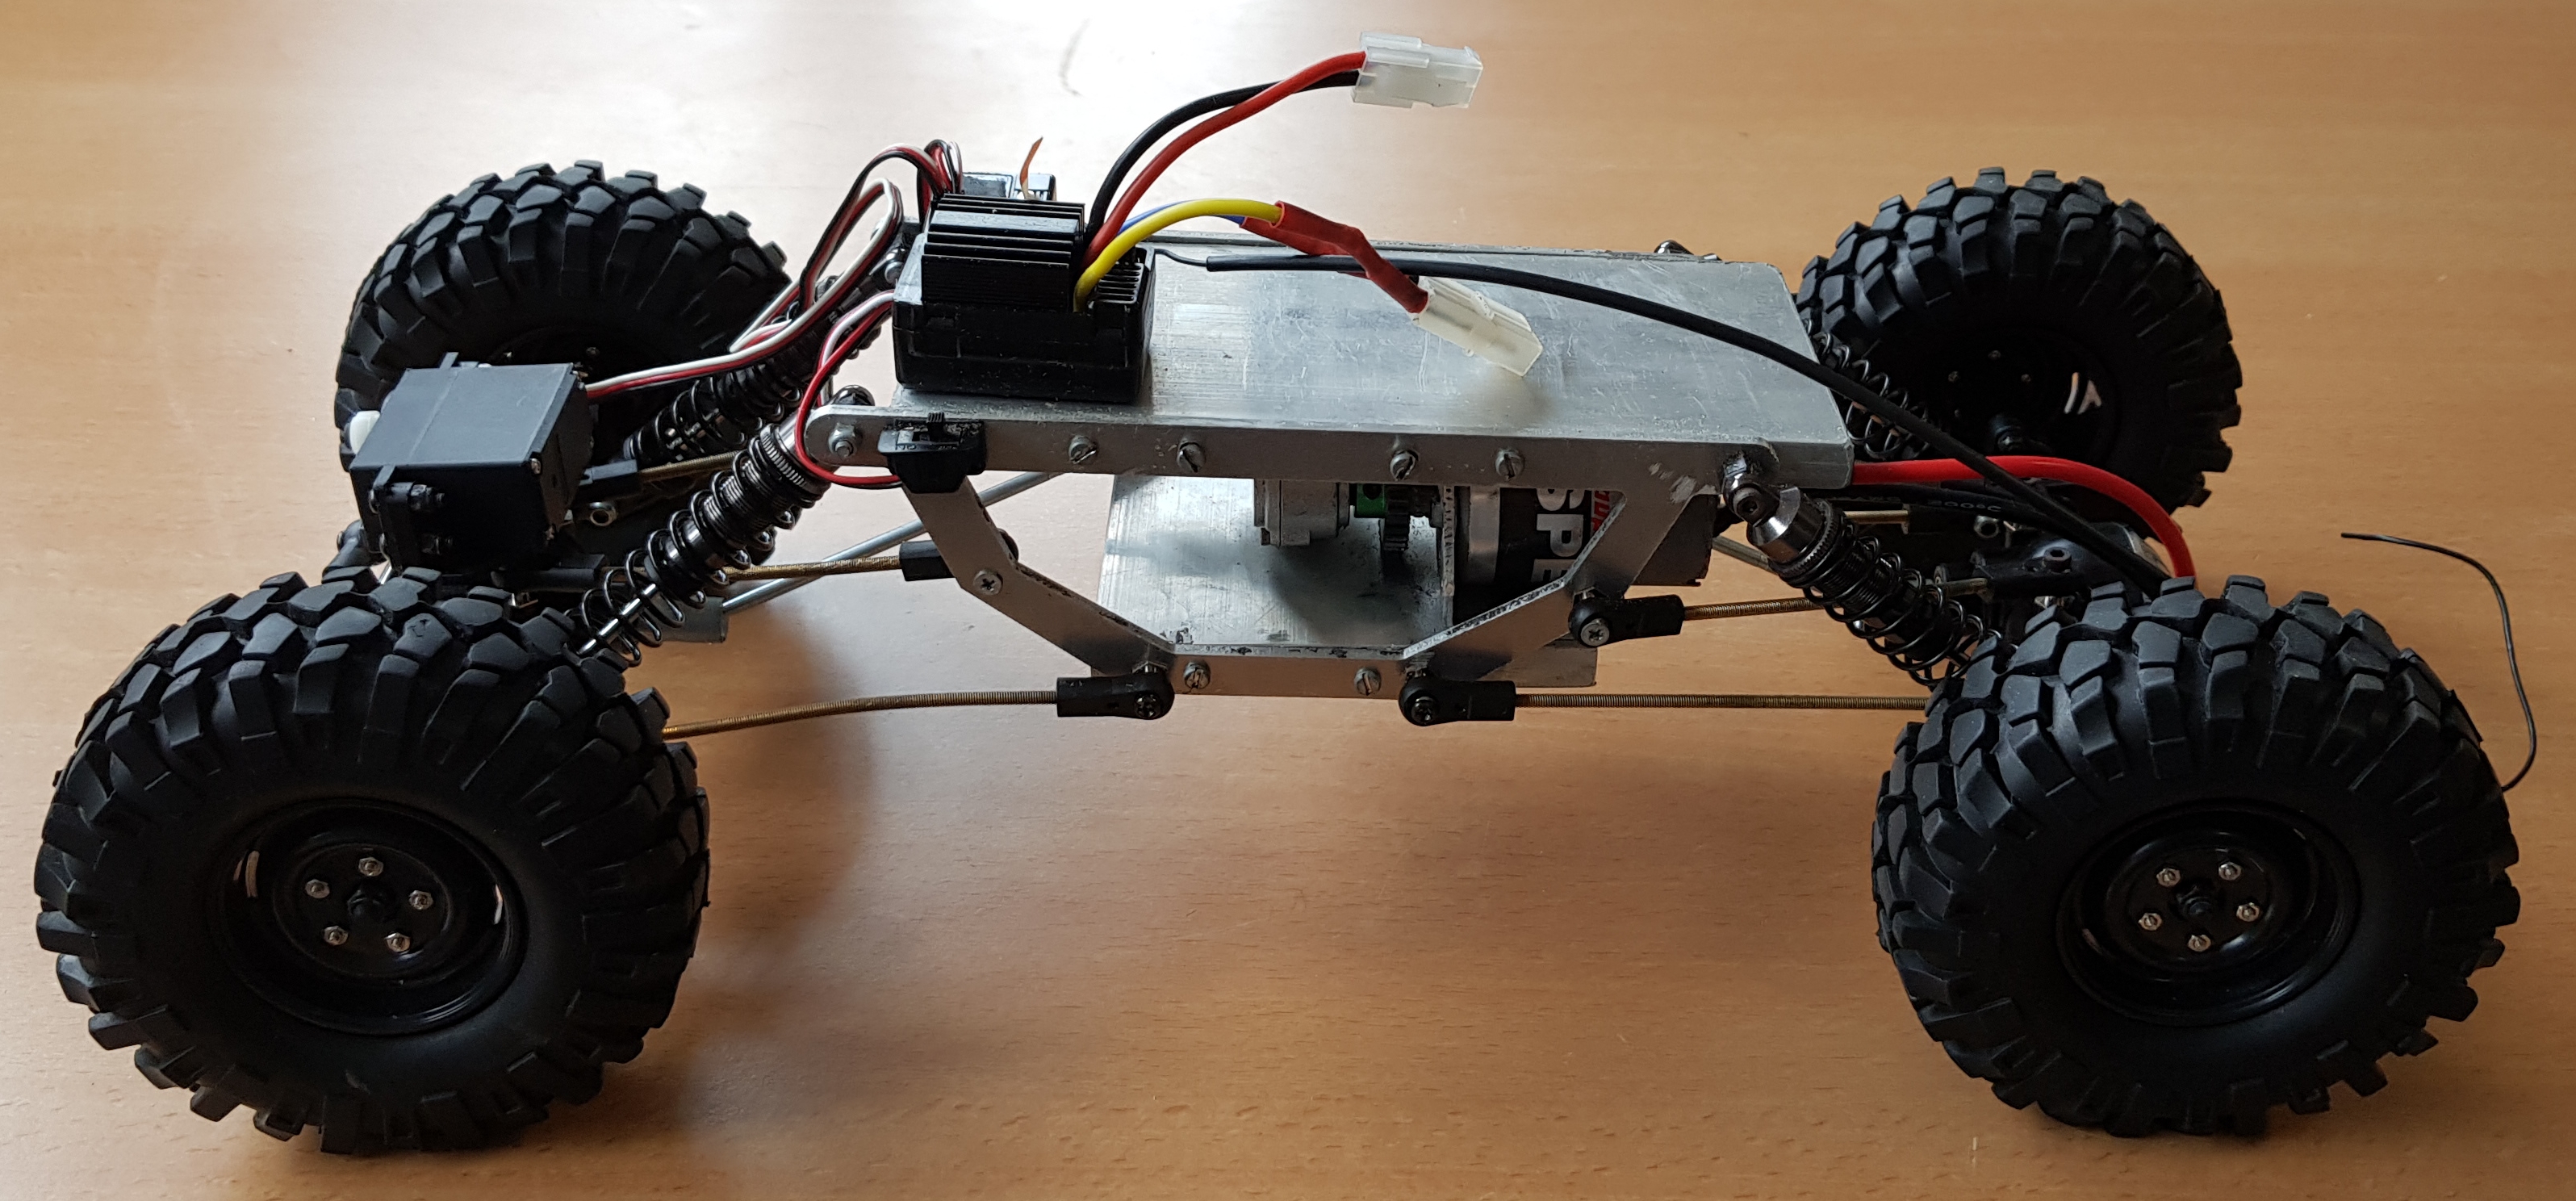
        Pour finir cette présentation du projet RC Crawler, voici une photo de notre prototype assemblé (Sans la batterie)

        Nous tenons à remercier notre professeur référent M. VERRON pour nous avoir accompagné tout au long du projet, ainsi que M. MERCIER et M. BOULJROUFI pour leur aide précieuse.

    Projet : Liaisons cinématiques LEGO®

    Conception de pièces de liaisons adaptables sur pièces LEGO®
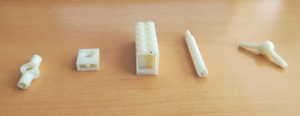
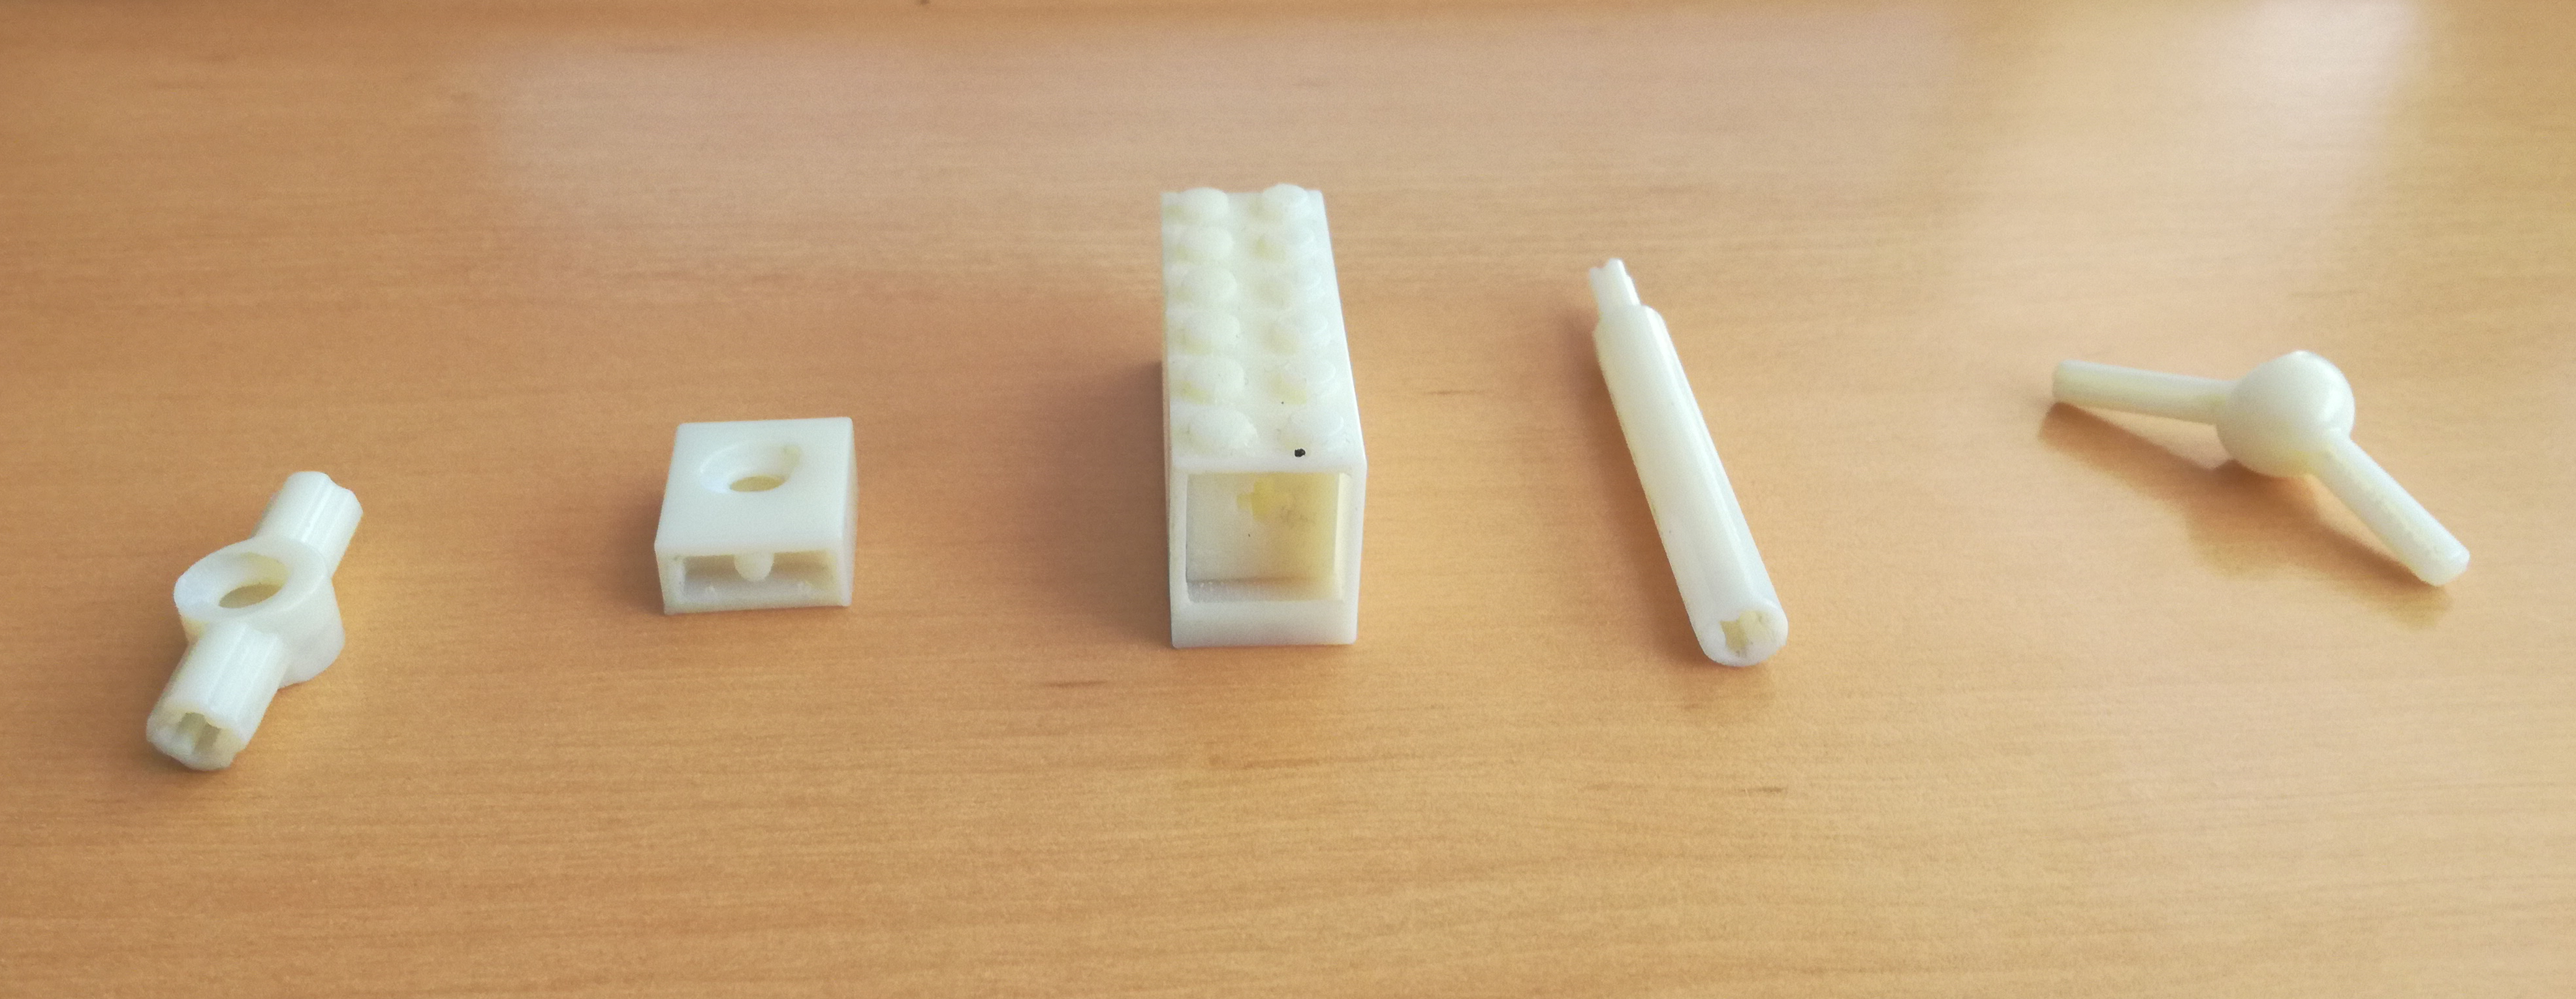
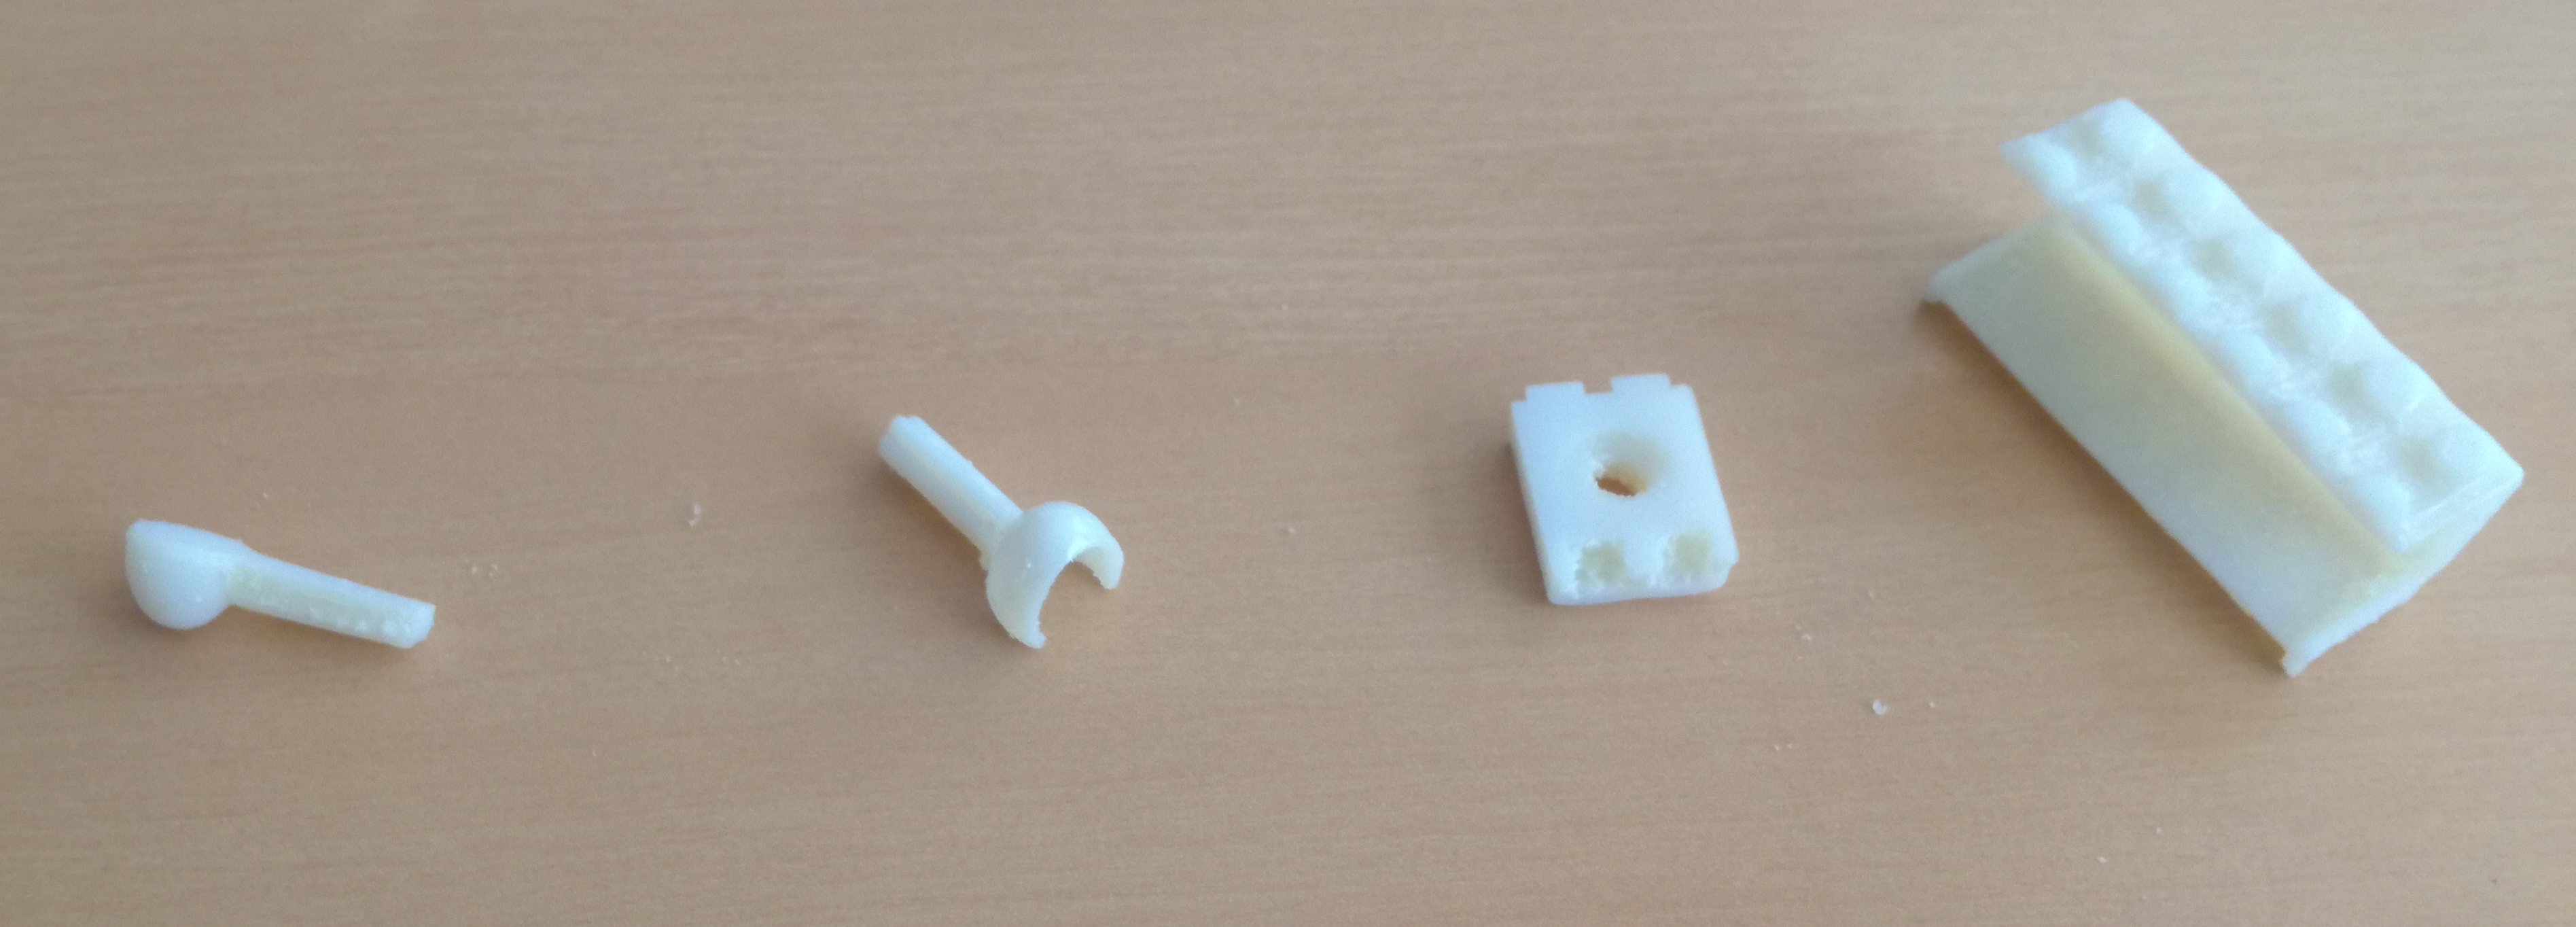
    Rendu final des pièces

    Rendu final des pièces

    Nous sommes 3 élèves : Felix Bessonneau, Colin Fléchard et Dorian Clermont, issus du cycle préparatoire de l’ISTIA en 2ème année en charge d’un projet :
    Ce projet Ei2 sur les liaisons mécaniques LEGO® s’inscrit dans le cadre de notre 4ème semestre, dans l’unité d’étude n°5 : Projets de conception.
    Il fait suite aux difficultés rencontrées lors des cours de Génie Mécanique de 3ème année qui utilisaient les LEGO® afin de faciliter la compréhension des schémas cinématiques : en effet certaines liaisons n’étaient pas réalisables de façon simple.
    Il s’agit là donc de travailler sur des LEGO® : quoi de plus amusant que ça ?
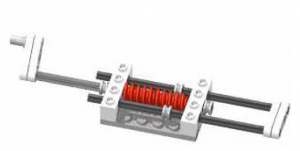
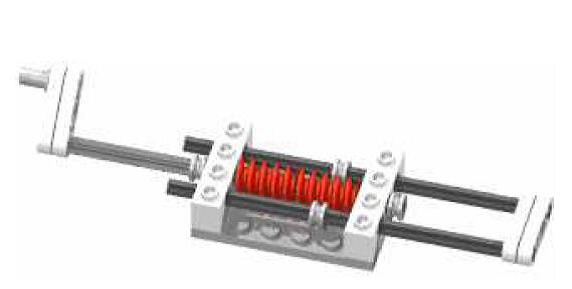
    Modélisation complexe d’une liaison hélicoïdale en LEGO

    Modélisation complexe d’une liaison hélicoïdale en LEGO

    La liaison glissière :

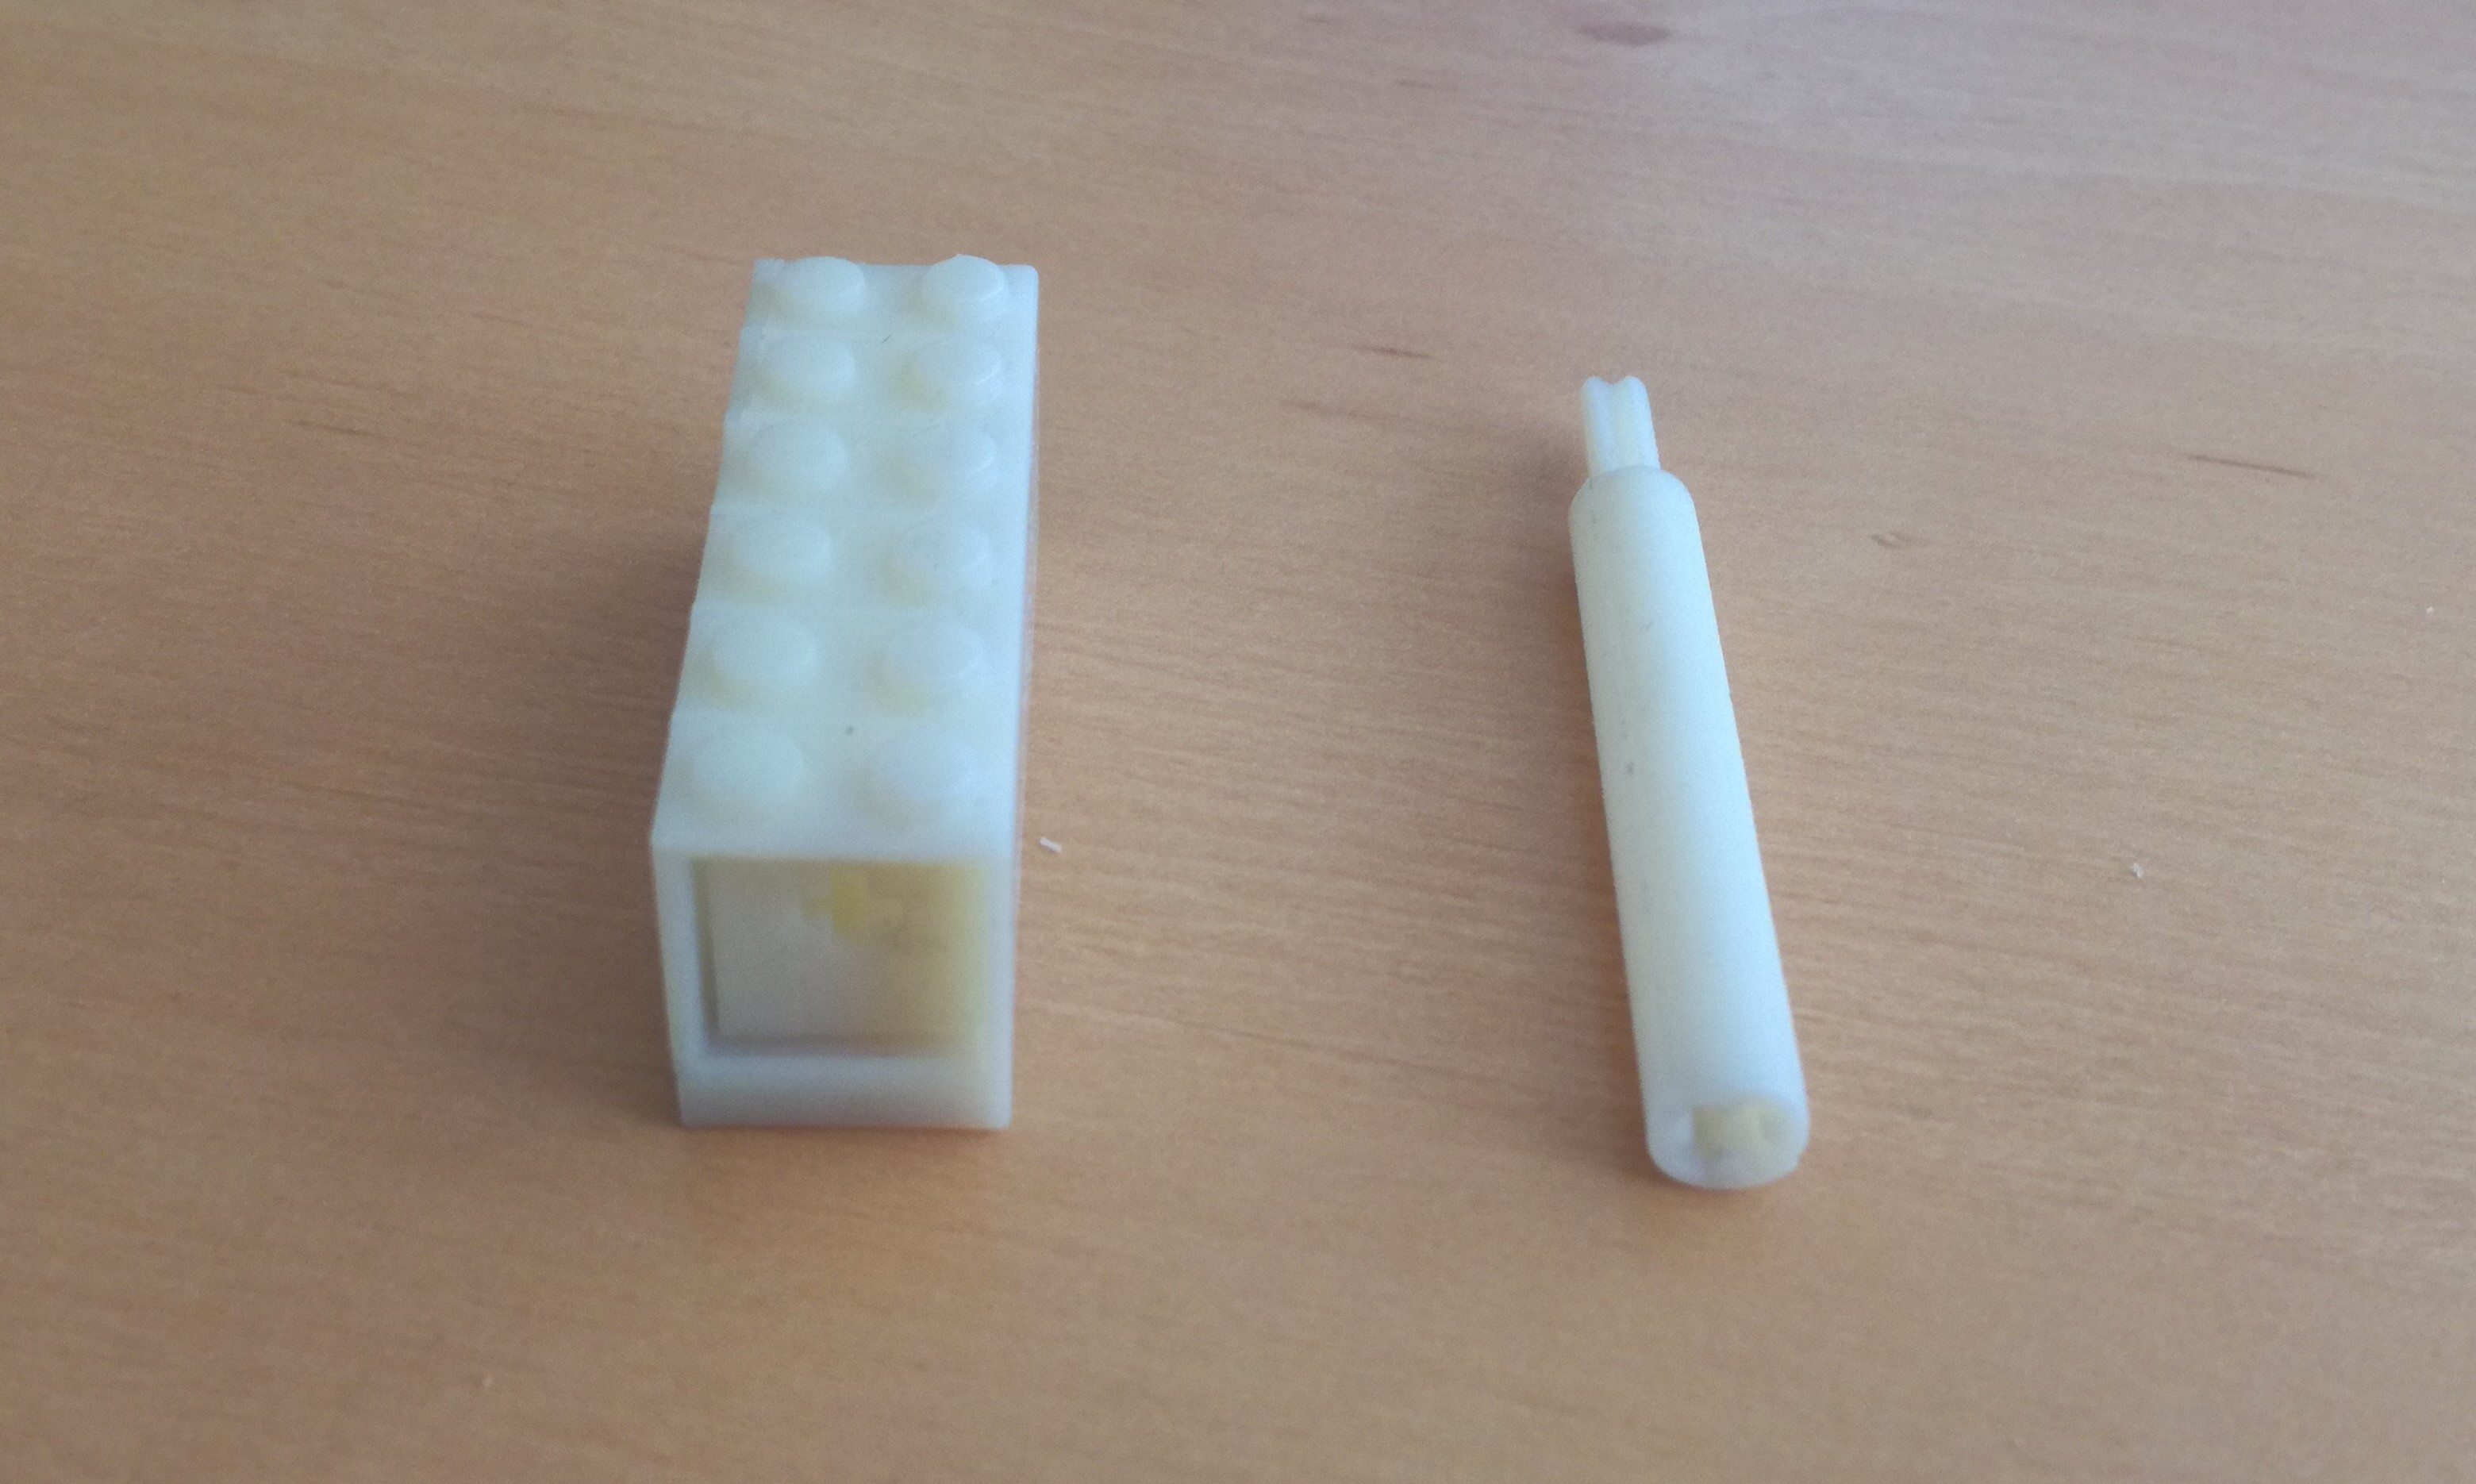
    La première idée était de faire une pièce compatible avec les pièces classiques de Lego®. Le premier prototype consistait donc à faire une longue brique creuse avec à l’intérieur une pièce qui coulissait afin de jouer le rôle de glissière. Cette pièce pouvait accueillir une barre en croix. Ainsi la barre était guidée dans la brique ce qui réalisait bien une liaison. Cependant le guidage laissait à désirer et nous avons décidé de nous orienter sur une compatibilité “Lego® Technic”. Il fallait donc repartir de zéro pour créer une nouvelle pièce plus simple. La nouvelle idée était d’avoir une pièce capable de guider une barre en croix avec une seule pièce. Nous avons donc pensé à une cavité capable de guider la barre en croix et en même temps de s’accrocher à une prise femelle cruciforme.
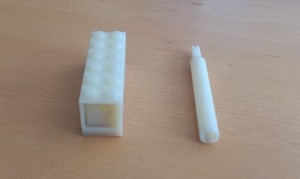
    Liaisons glissières (à droite la pièce finale)

    Liaisons glissières (à droite la pièce finale)

    La liaison hélicoïdale :

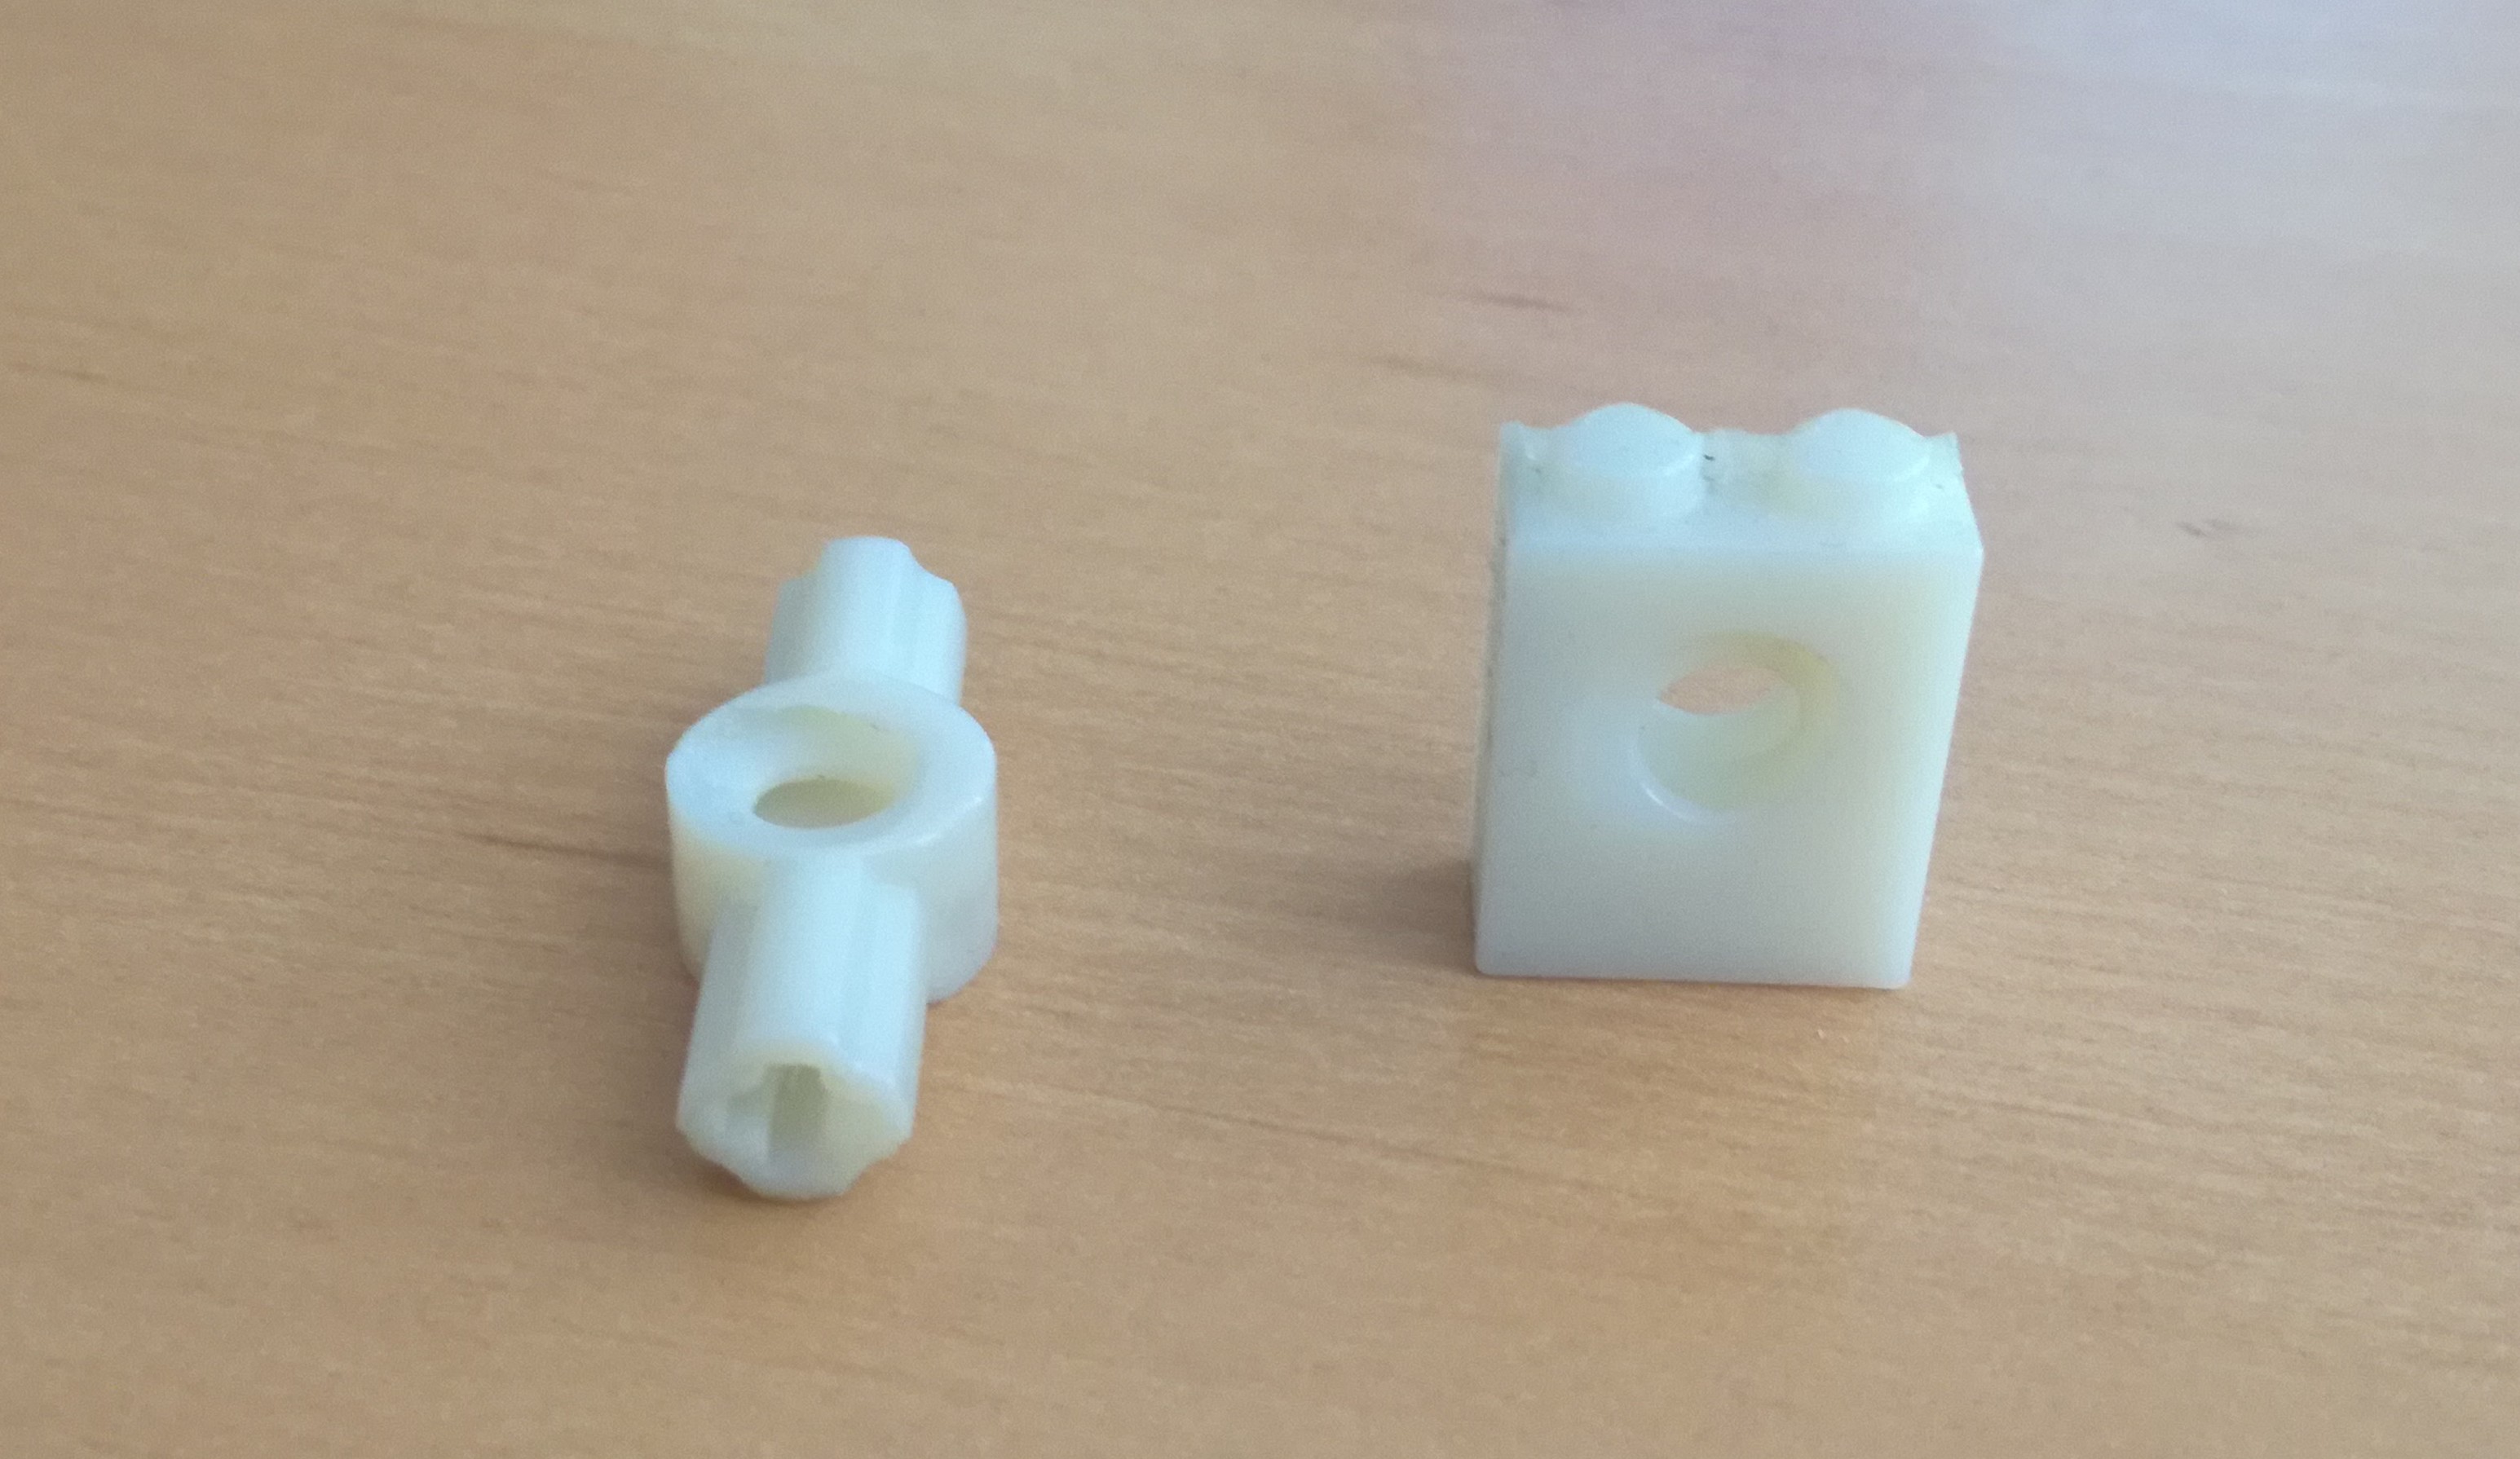
    Tout comme la liaison glissière, l’idée première était de partir sur un bâti adapté aux briques Lego® avec en son centre un perçage de forme hélicoïdale. La première difficulté a été d’adapter ce perçage à la vis sans fin déjà existante dans les pièces Lego®. Une fois la pièce finalisée (et de nombreux essais infructueux) nous avons décidé en même temps que pour la glissière de refaire le bâti pour le rendre compatible aux Lego® Technic.
    Pour cela nous avons opté pour 2 prises femelles cruciforme de chaque côté du perçage, ce qui est beaucoup plus économique niveau matière, et plus stable dans un montage.
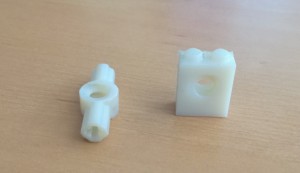
    Liaisons hélicoïdales (à gauche la pièce finale)

    Liaisons hélicoïdales (à gauche la pièce finale)

    La liaison rotule :

    La liaison rotule faisait partie des liaisons existantes en Lego® mais sous forme inadaptée à la modélisation de mécanisme. En effet il existe des sortes de rotule chez certains modèles de Lego® comme les Bionicles pour ne citer qu’une gamme de produit, mais celles-ci n’offrent pas un mouvement efficace ou une adaptabilité optimale.
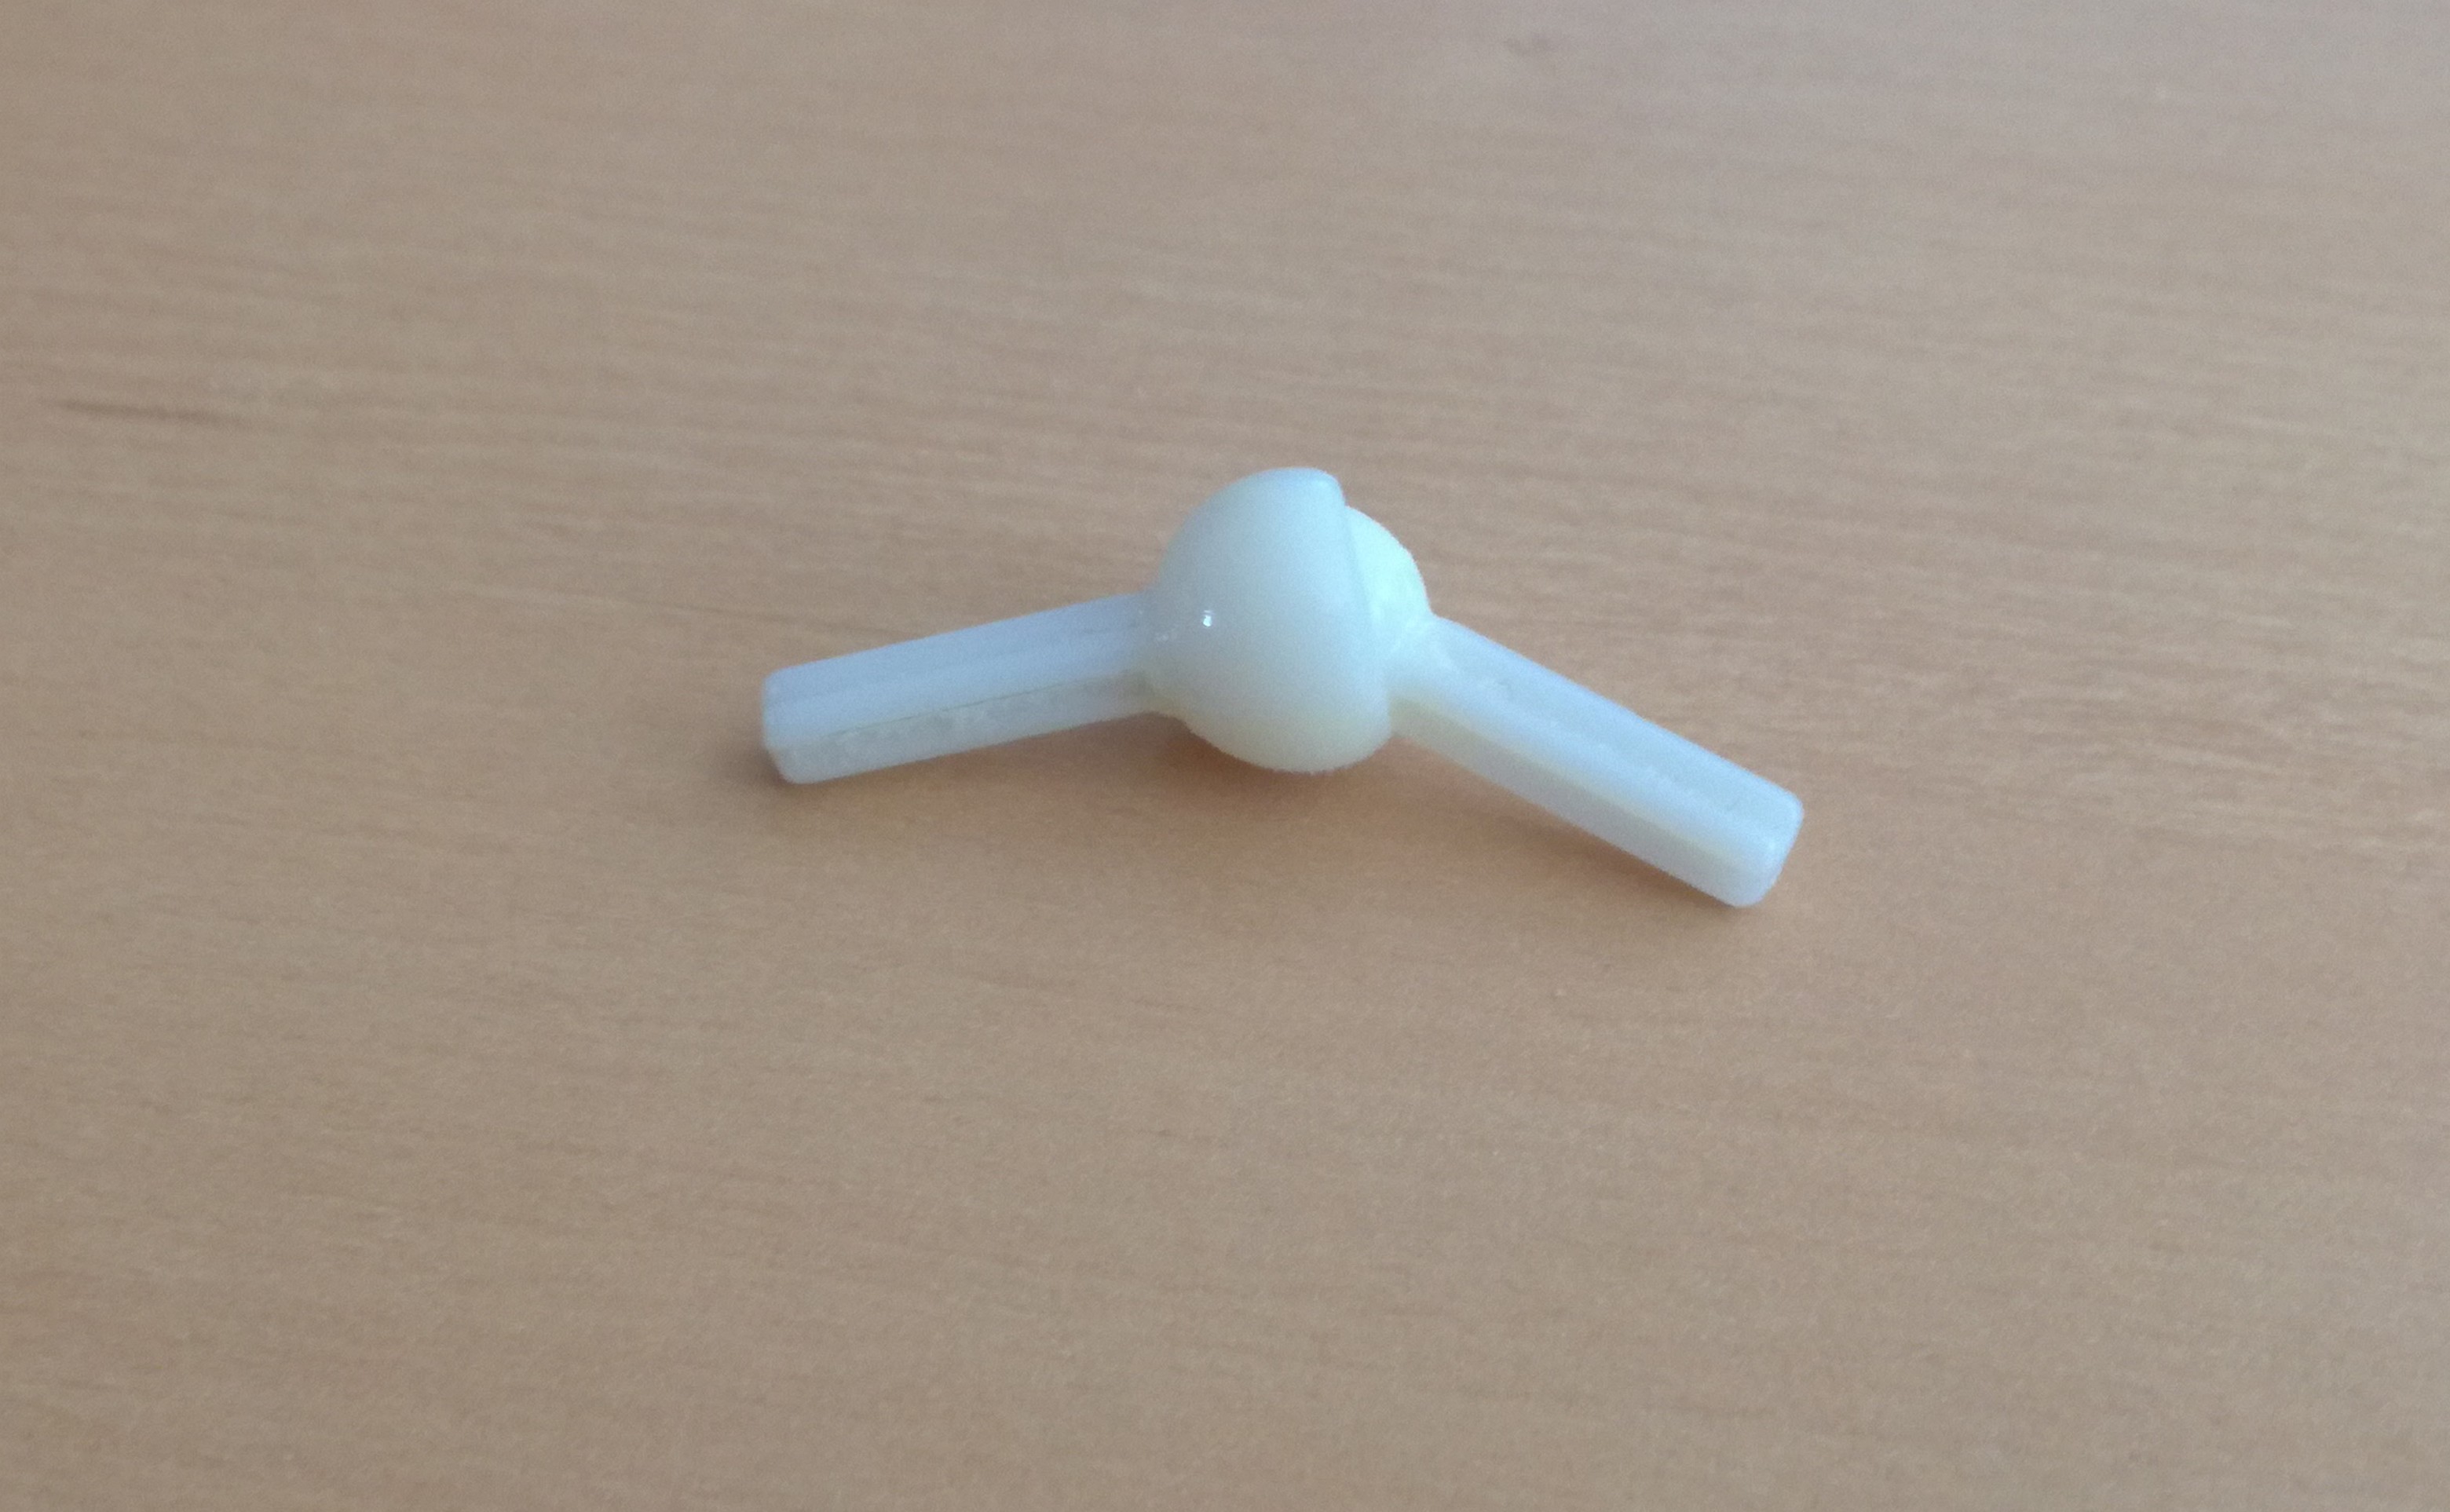
    Pour la création de cette liaison, notre idée fut de créer une sphère et un socle emboîtés l’une dans l’autre. Nous savions que l’imprimante 3D permettait l’impression d’une pièce dans une autre, nous en avons donc profité. Pour l’adaptabilité de cette pièce nous avons choisis des embouts cruciformes mâles pour la sphère et le socle. Nous avions trouvé les dimensions Lego® des pièces cruciformes mâles sur internet, nous les avons donc reportées sur Solidworks. La difficulté principale était la détermination du jeu entre la sphère et son socle, celui-ci devait être assez grand pour que la matière friable de l’imprimante 3D puisse être retirée mais assez petit pour empêcher les deux pièces de se séparer l’une de l’autre trop aisément.
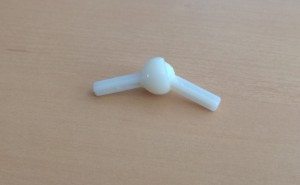
    Liaison rotule

    Liaison rotule

    Difficultés et problèmes rencontrées :

    Evidemment nous avons dû faire face à plusieurs problèmes : par exemple lors de l’impression, ou lors de la gestion du jeu des pièces (par exemple pour la glissière : la pièce intérieure devait pouvoir coulisser dans le bâti sans problème).
    Nous avons aussi eu quelques difficultés : notamment la complexité des pièces à concevoir sur SolidWorks (perçage de la pièce hélicoïdale).
    Nous avons également eu des soucis au niveau de l’impression, comme une coupure de courant, ou encore une erreur d’impression inexpliquée, que vous pouvez voir ci dessous:
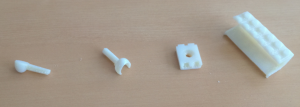
    Pièces mal imprimées (quasiment coupées en deux)

    Pièces mal imprimées
    (quasiment coupées en deux)

    Les différents montages réalisés :

    Pour la première phase de recherche des liaisons complexes, nous avons dû effectuer certains montages mécaniques plus ou moins basiques. Pour cela nous avions à notre disposition plusieurs schémas cinématiques, tel que la cale réglable, le sinusmatic, la pince schrader, ou encore un système de pompe à piston.
    Nous avons passé quelques heures à réaliser ces schémas afin d’étudier quelles liaisons allions-nous devoir concevoir. C’est ainsi que nous avons remarqué que la glissière et la rotule étaient difficiles à modéliser sur le sinusmatic par exemple.
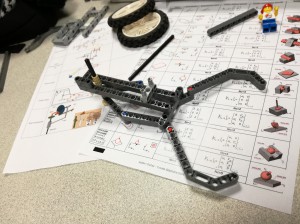
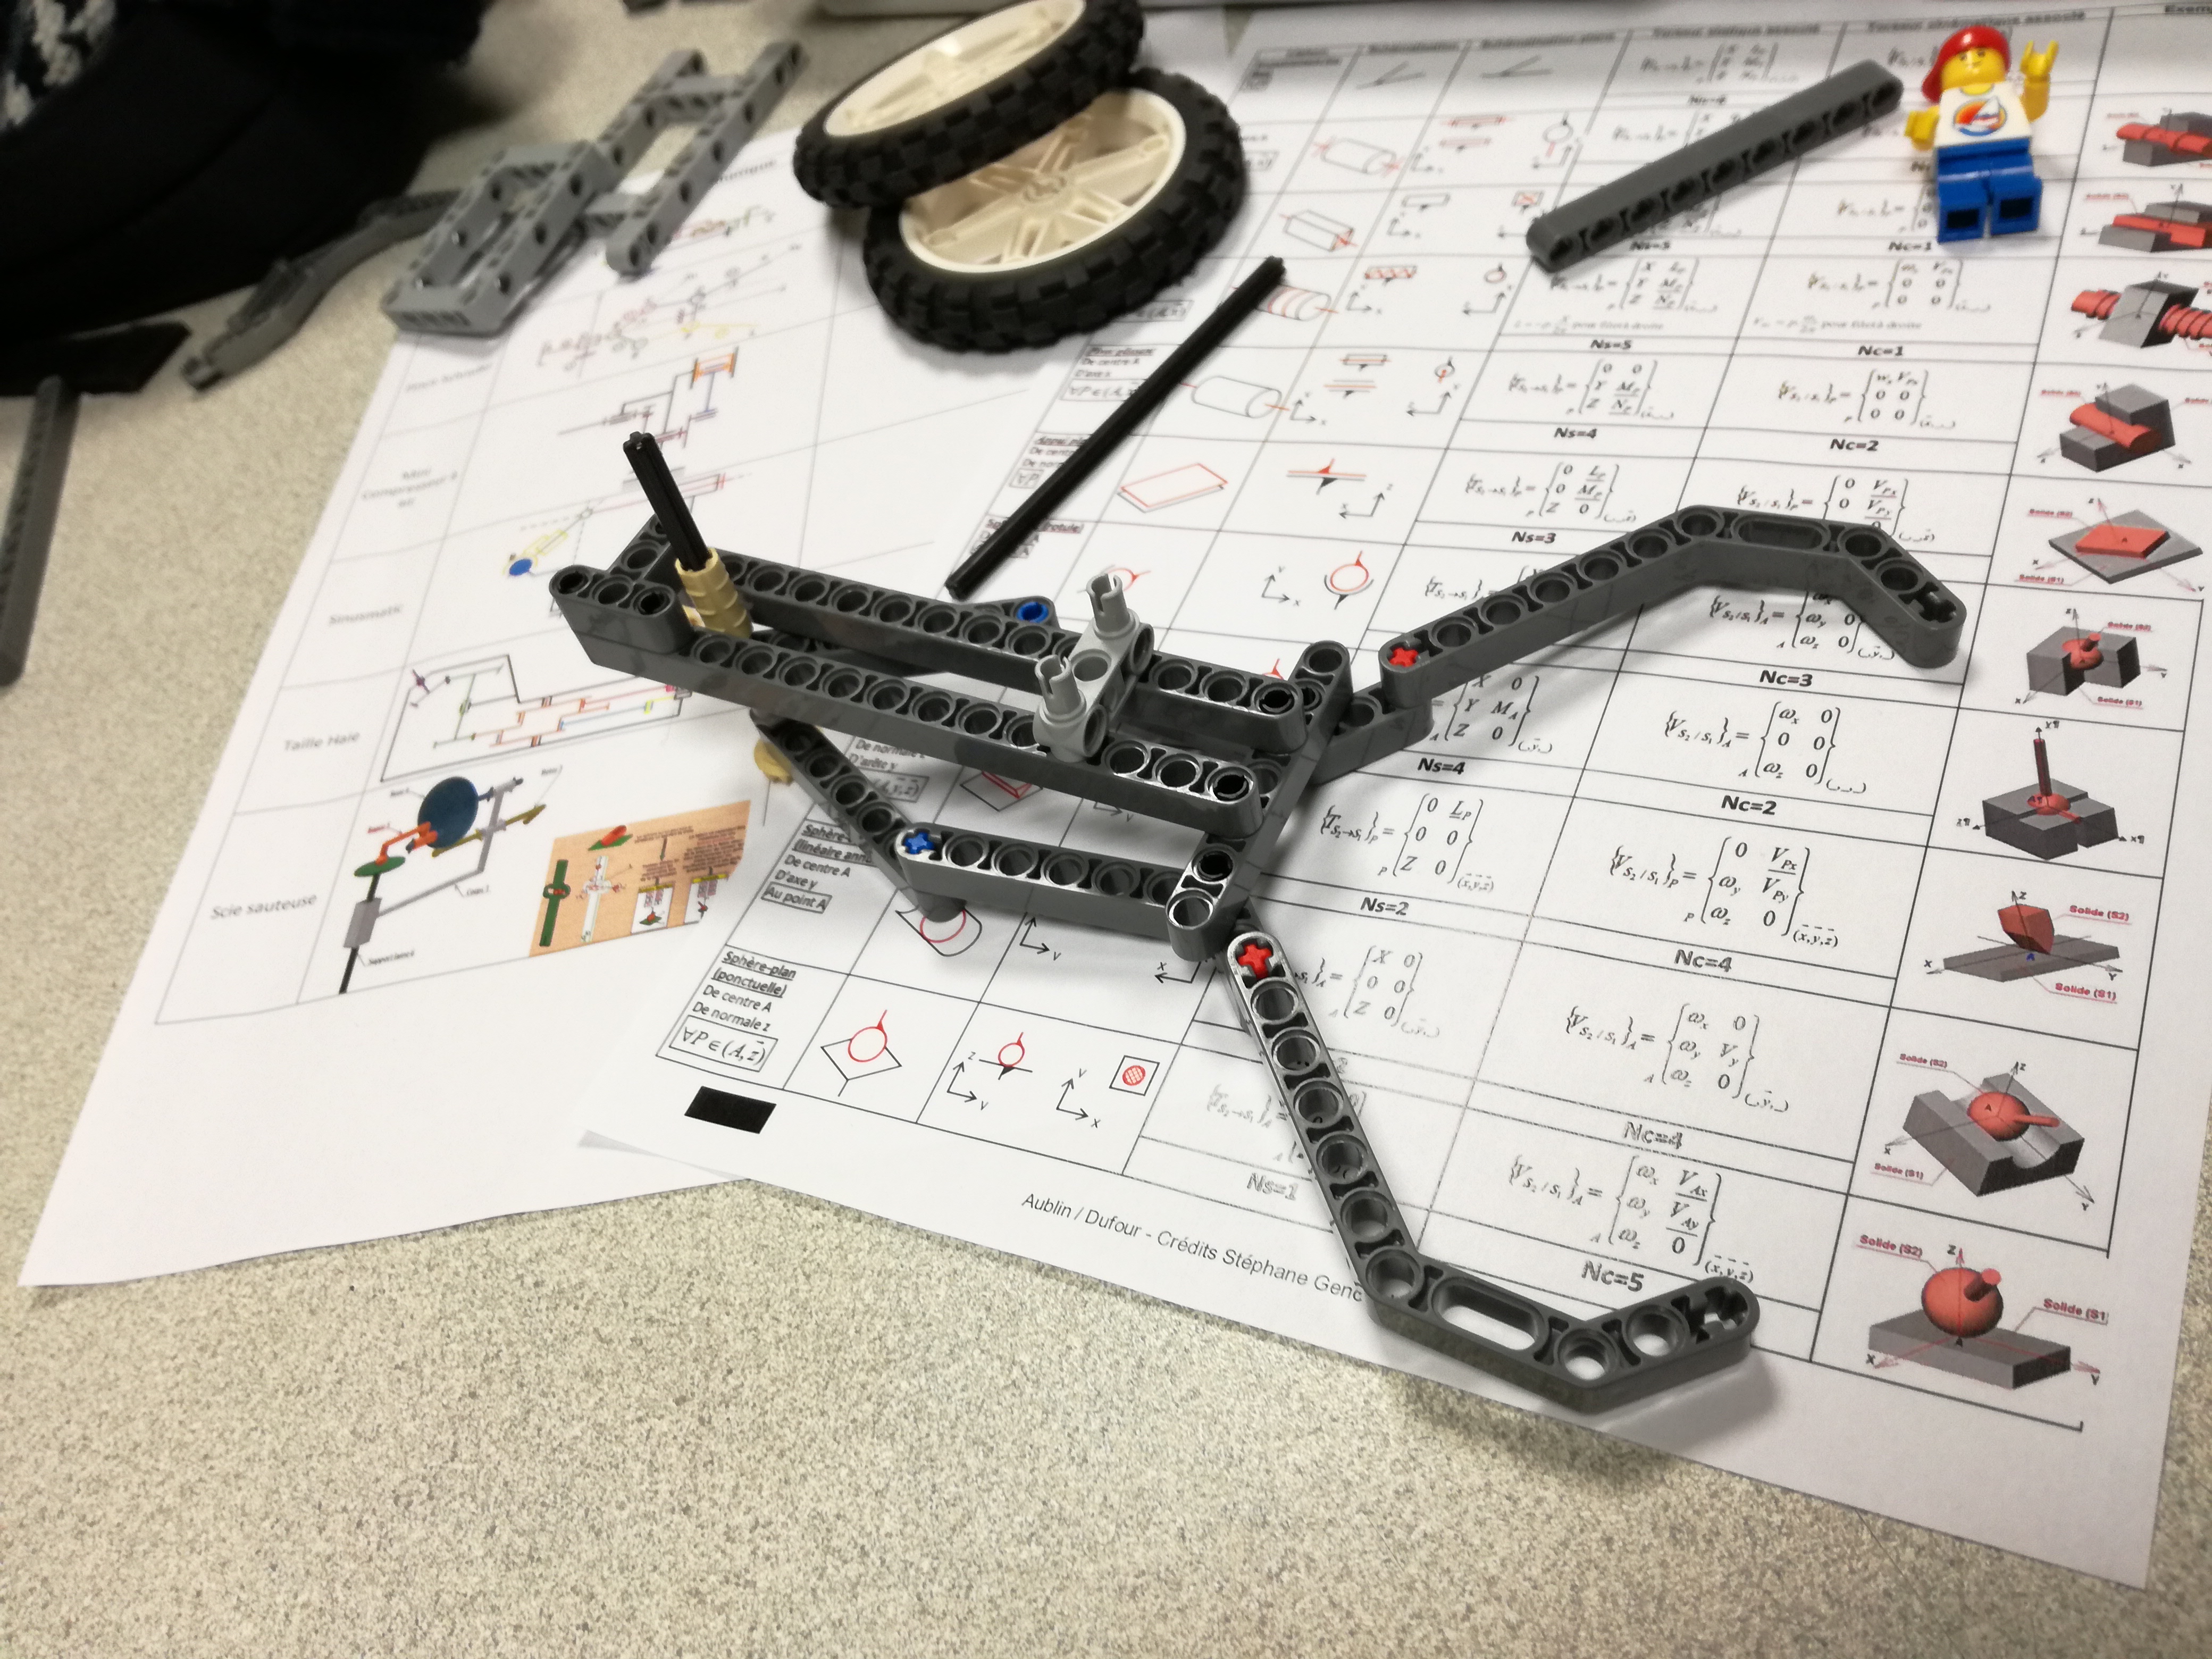
    Exemple du montage : Pince Schrader
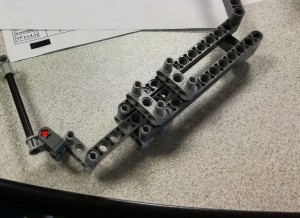
    Exemple du montage :
    Pince Schrader

    Complexité visible de la rotule & glissière

    Complexité visible de la rotule & glissière

    Et afin de vérifier que nos pièces conçues remplissaient leur rôle, nous avons refait quelques uns de ces montages afin de montrer qu’ils étaient plus simples à construire.
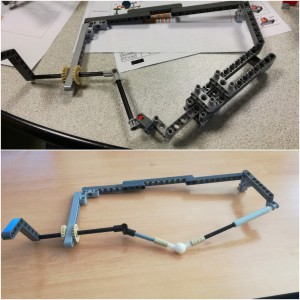
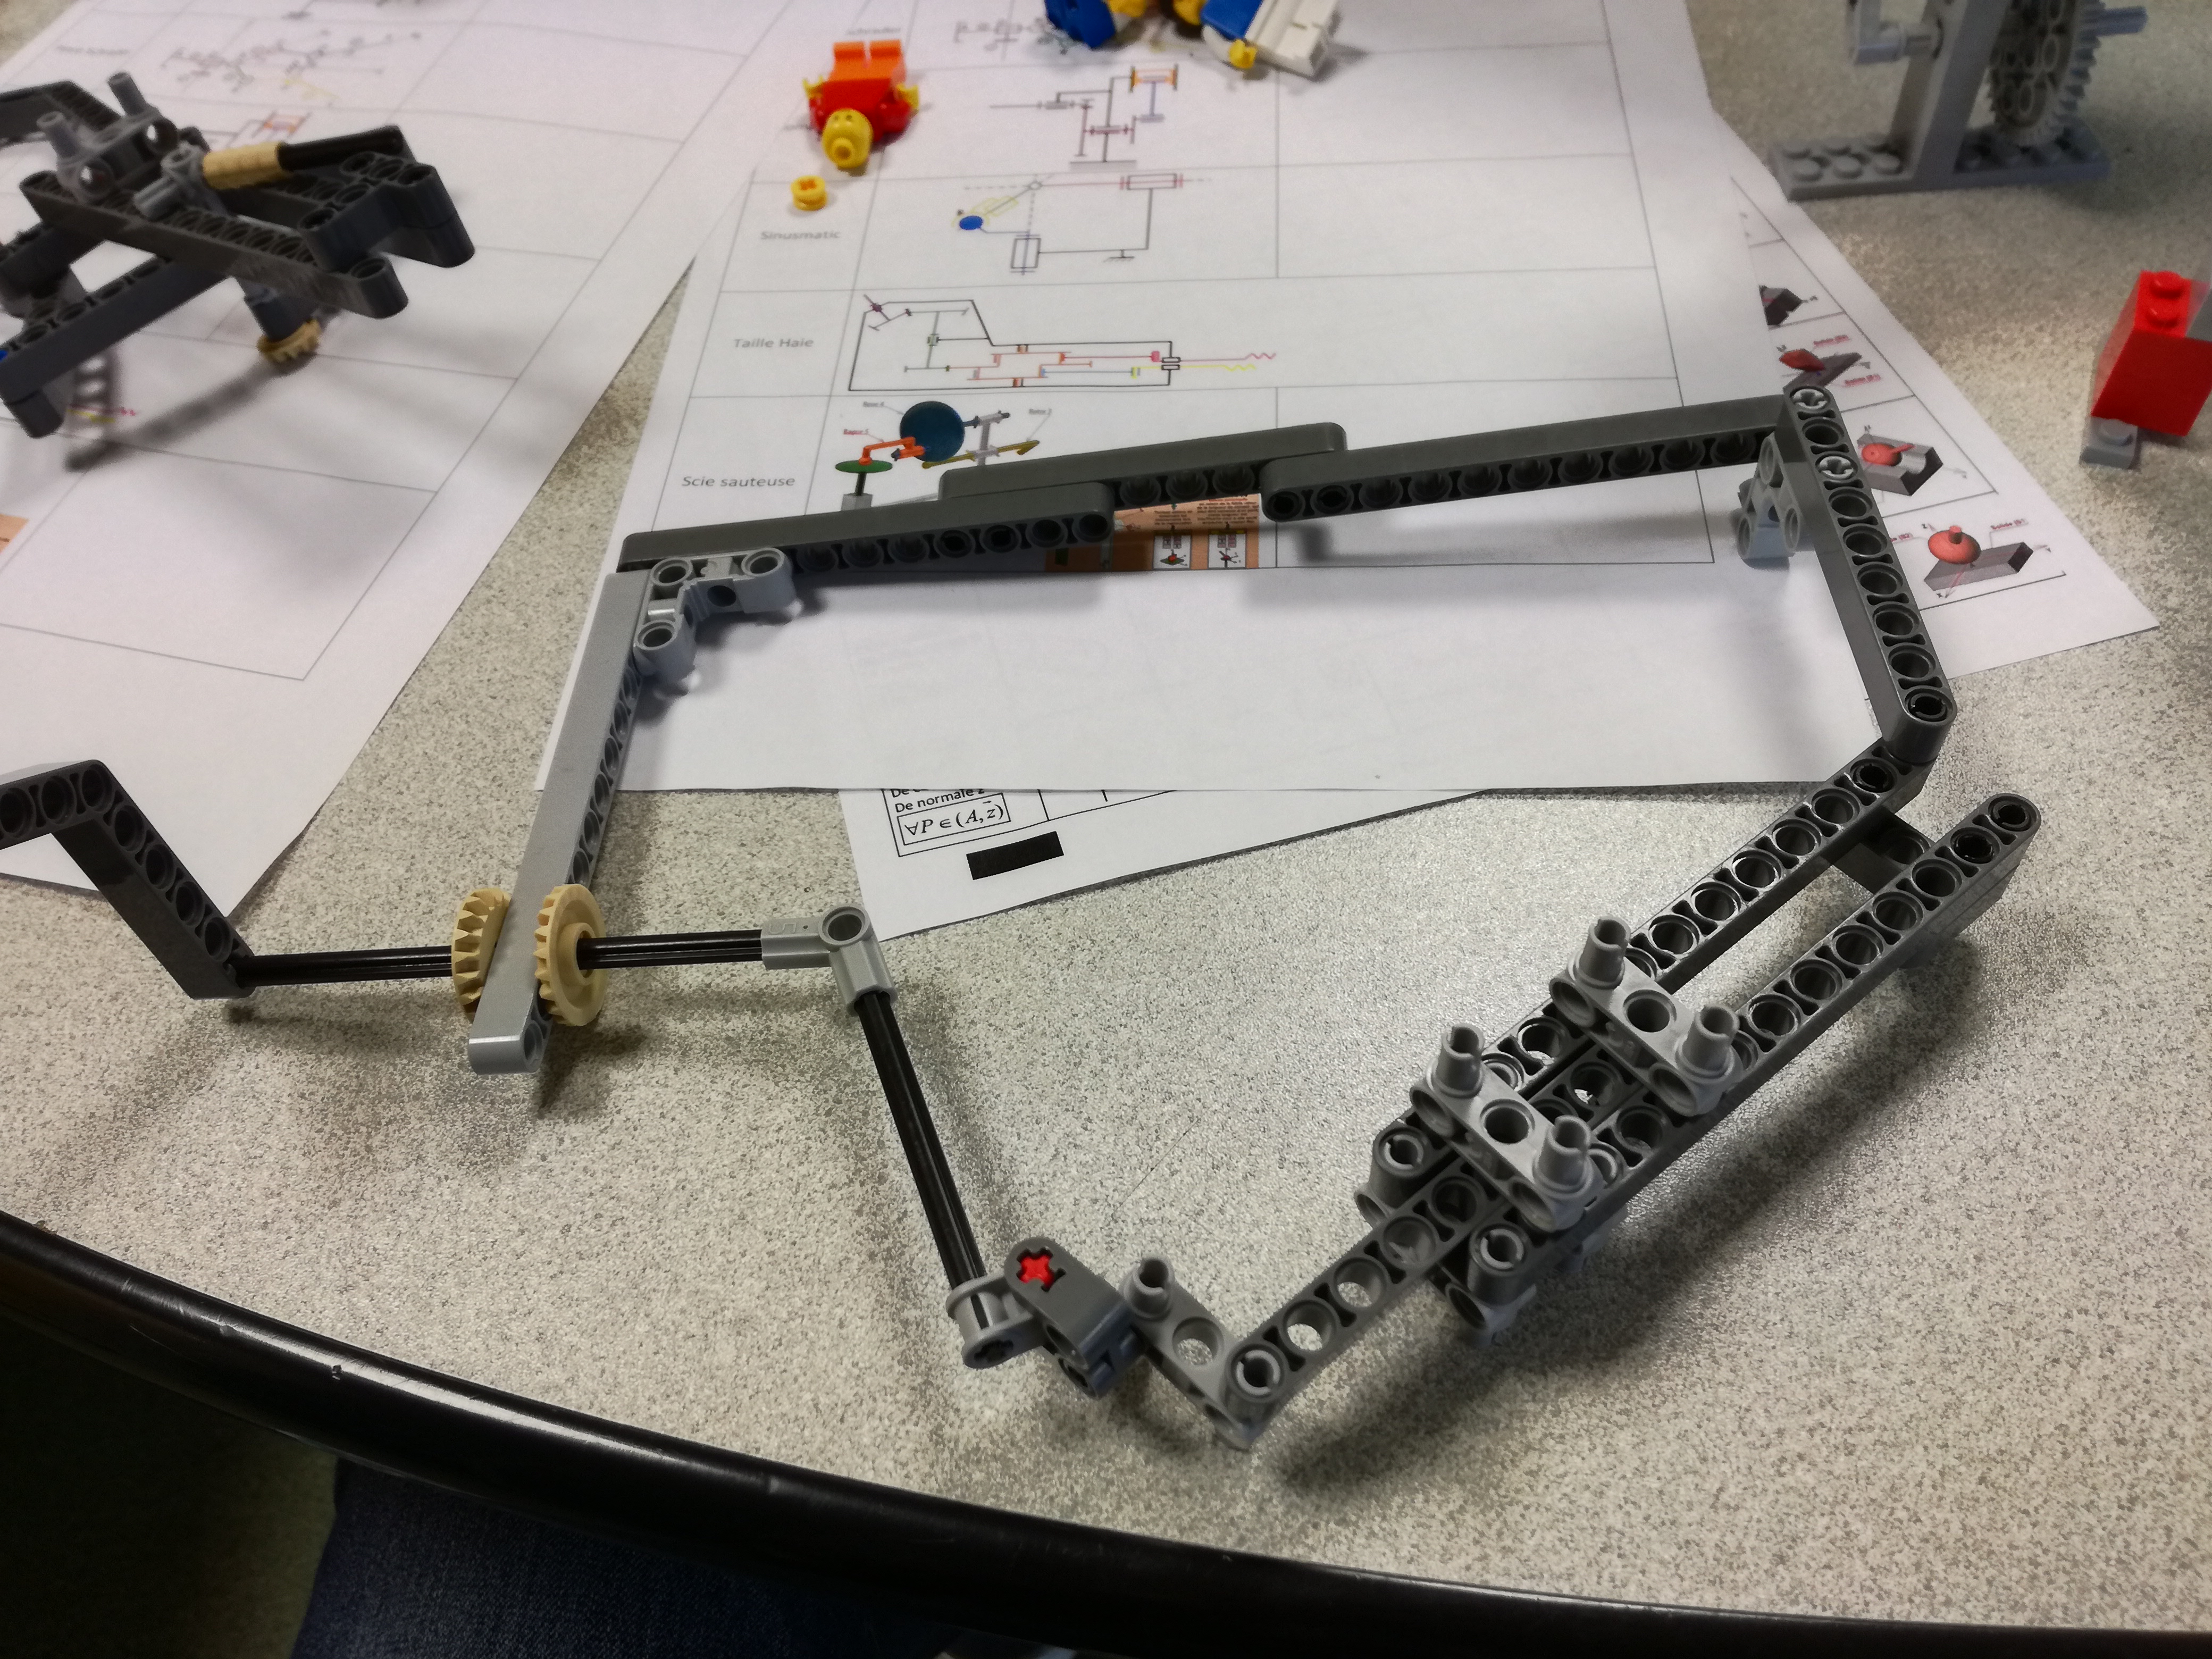
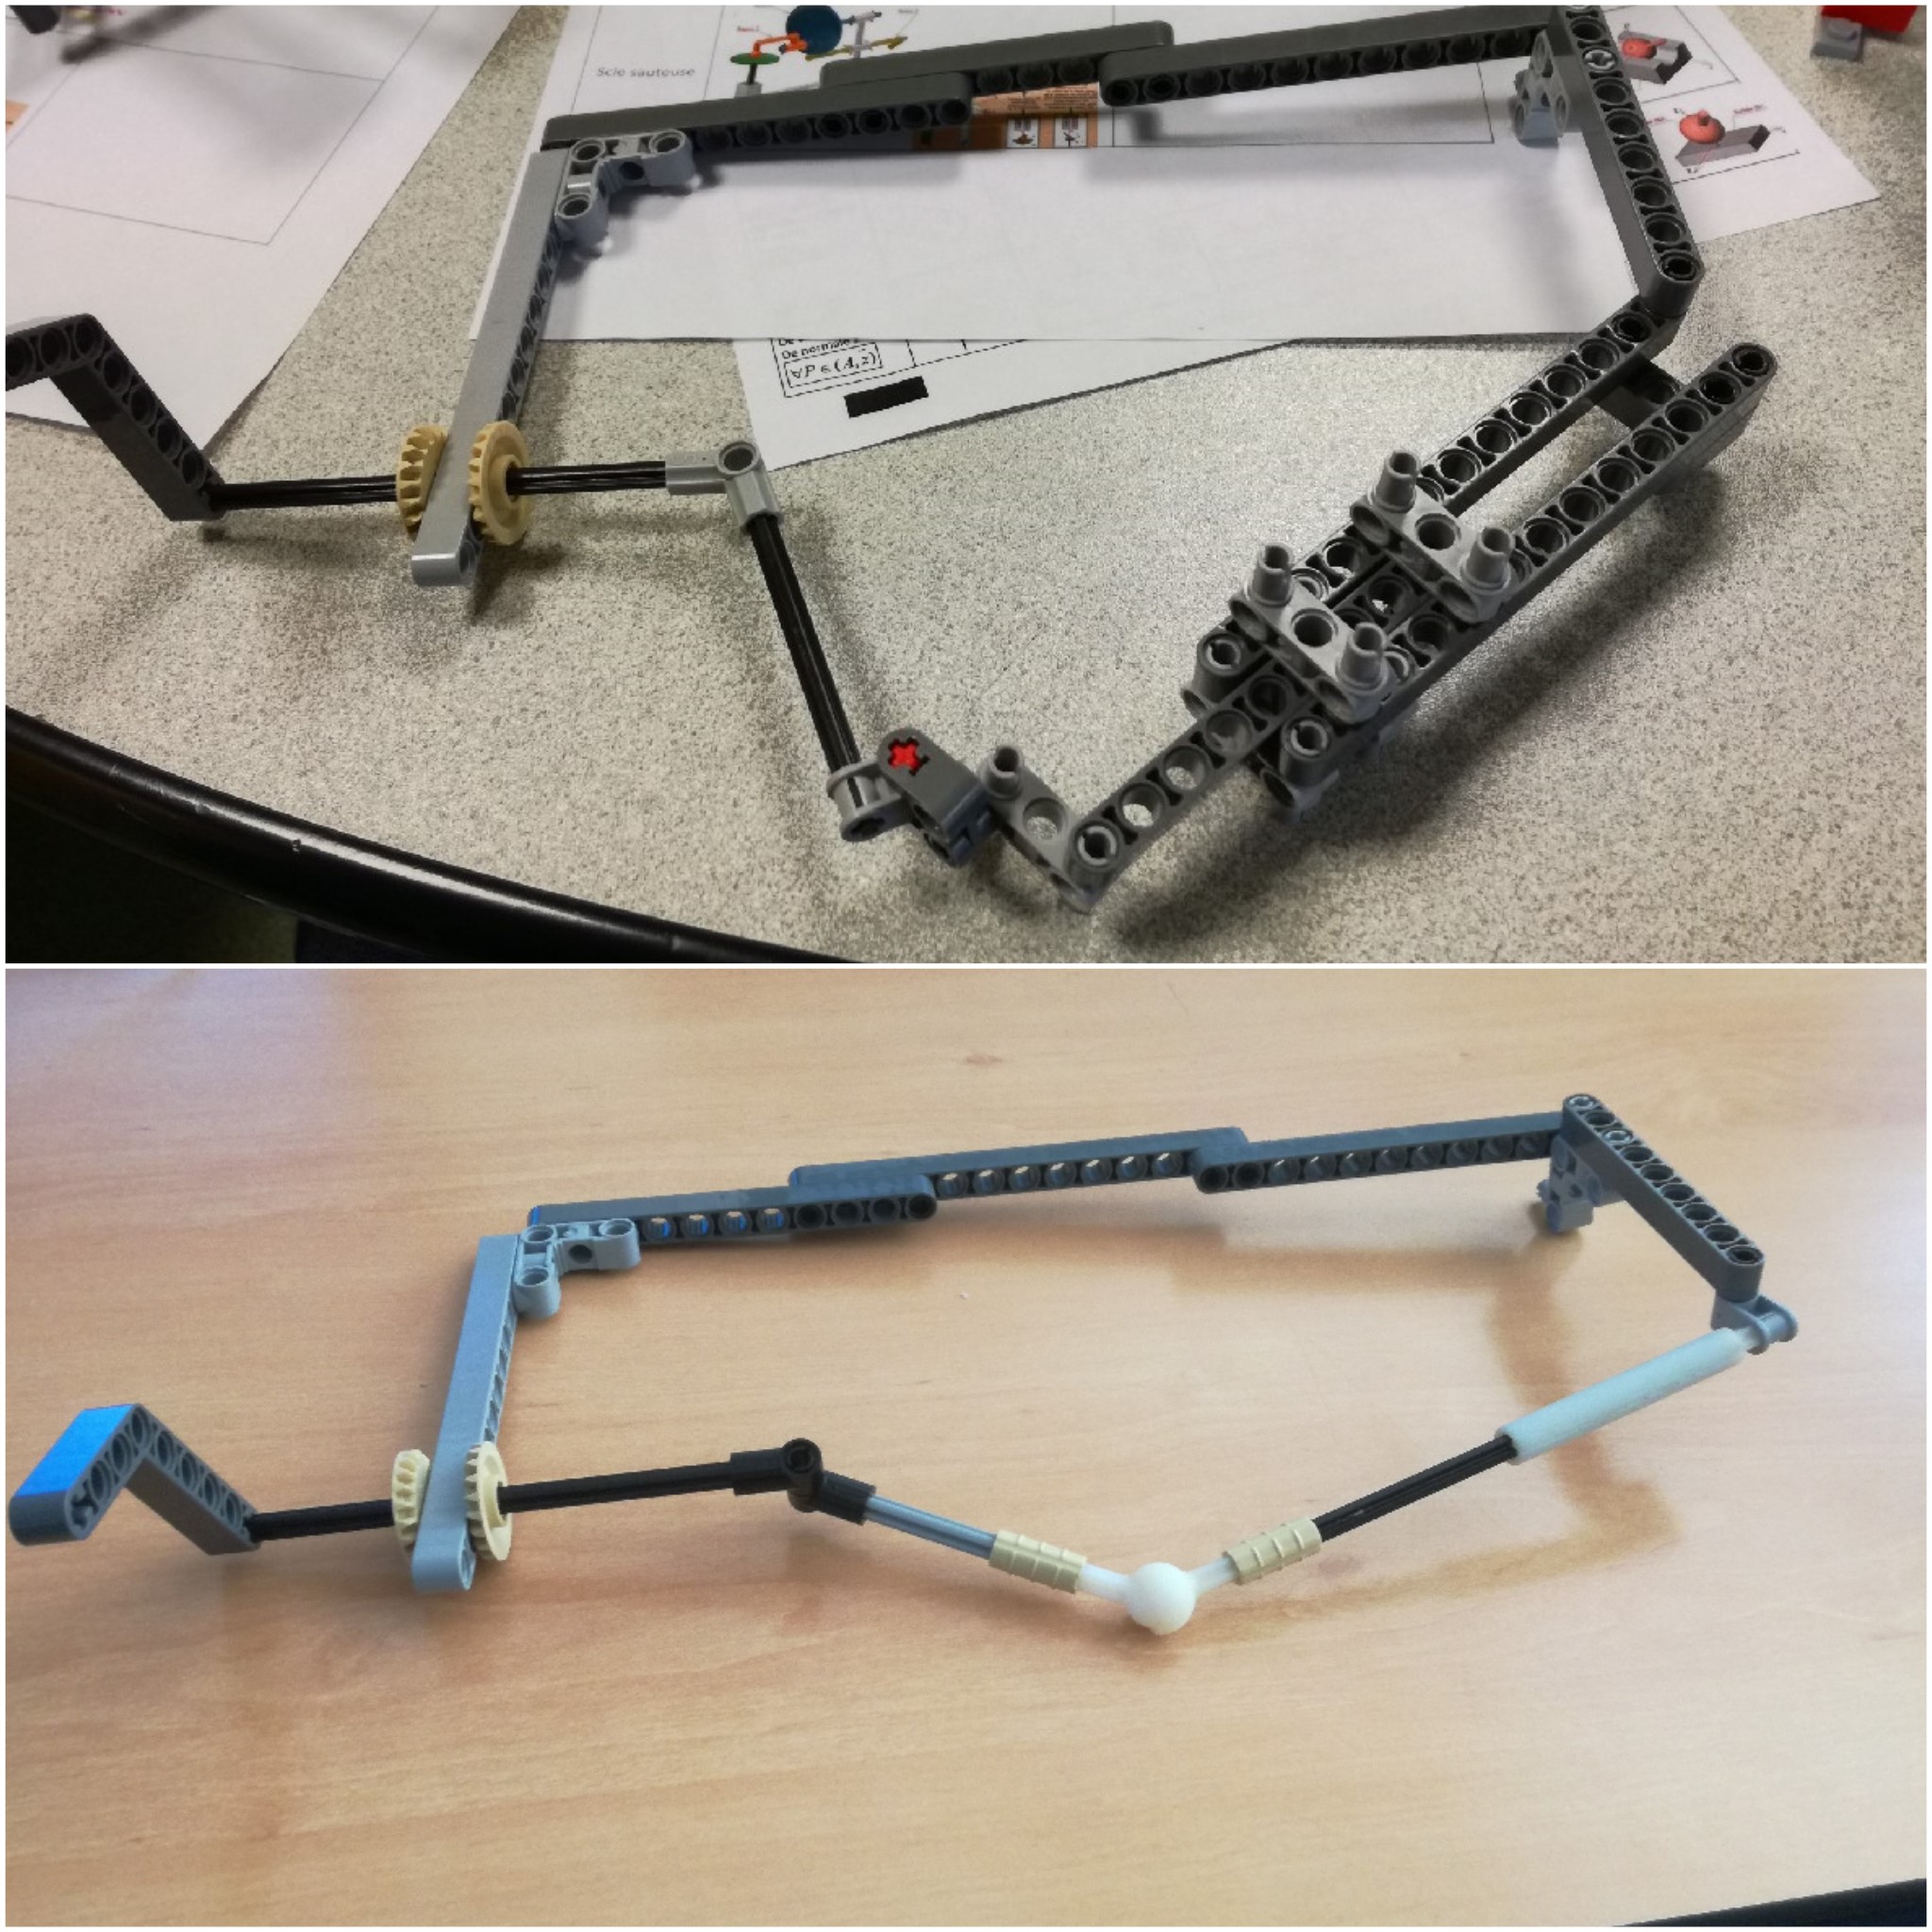
    Sinusmatic :  Montage initial montage final

    Sinusmatic :
    Montage initial
    Montage final
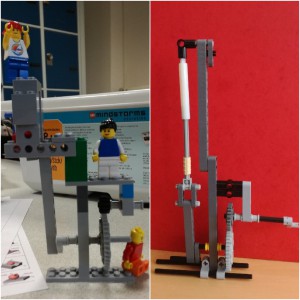
    Pompe avec piston :  Montage initial (gauche) montage final (droite)

    Pompe avec piston :
    Montage initial (gauche)
    Montage final (droite)
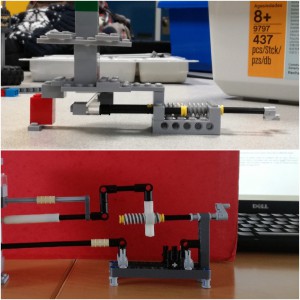
    Cale réglable :  Montage initial Montage final

    Cale réglable :
    Montage initial
    Montage final

    Pour conclure sur ce projet, nous pouvons dire que nous l’avons beaucoup apprécié pour les nouvelles méthodes que cela impliquait : notamment le travail en quasi-totale autonomie.
    Nous remercions aussi M.Verron qui a toujours été très agréable et très pédagogue !