Nous sommes Lola, Alice, Marine et Louise ; étudiantes à Polytech Angers et dans le cadre de notre cycle préparatoire nous avons réalisé un projet. Ce projet a pour but de réaliser un bowling virtuel sur le logiciel Unity 3D. Nous avons choisi ce projet car, de notre point de vue, il sortait du lot. Nous voulions réaliser un projet amusant mais à la fois complexe.
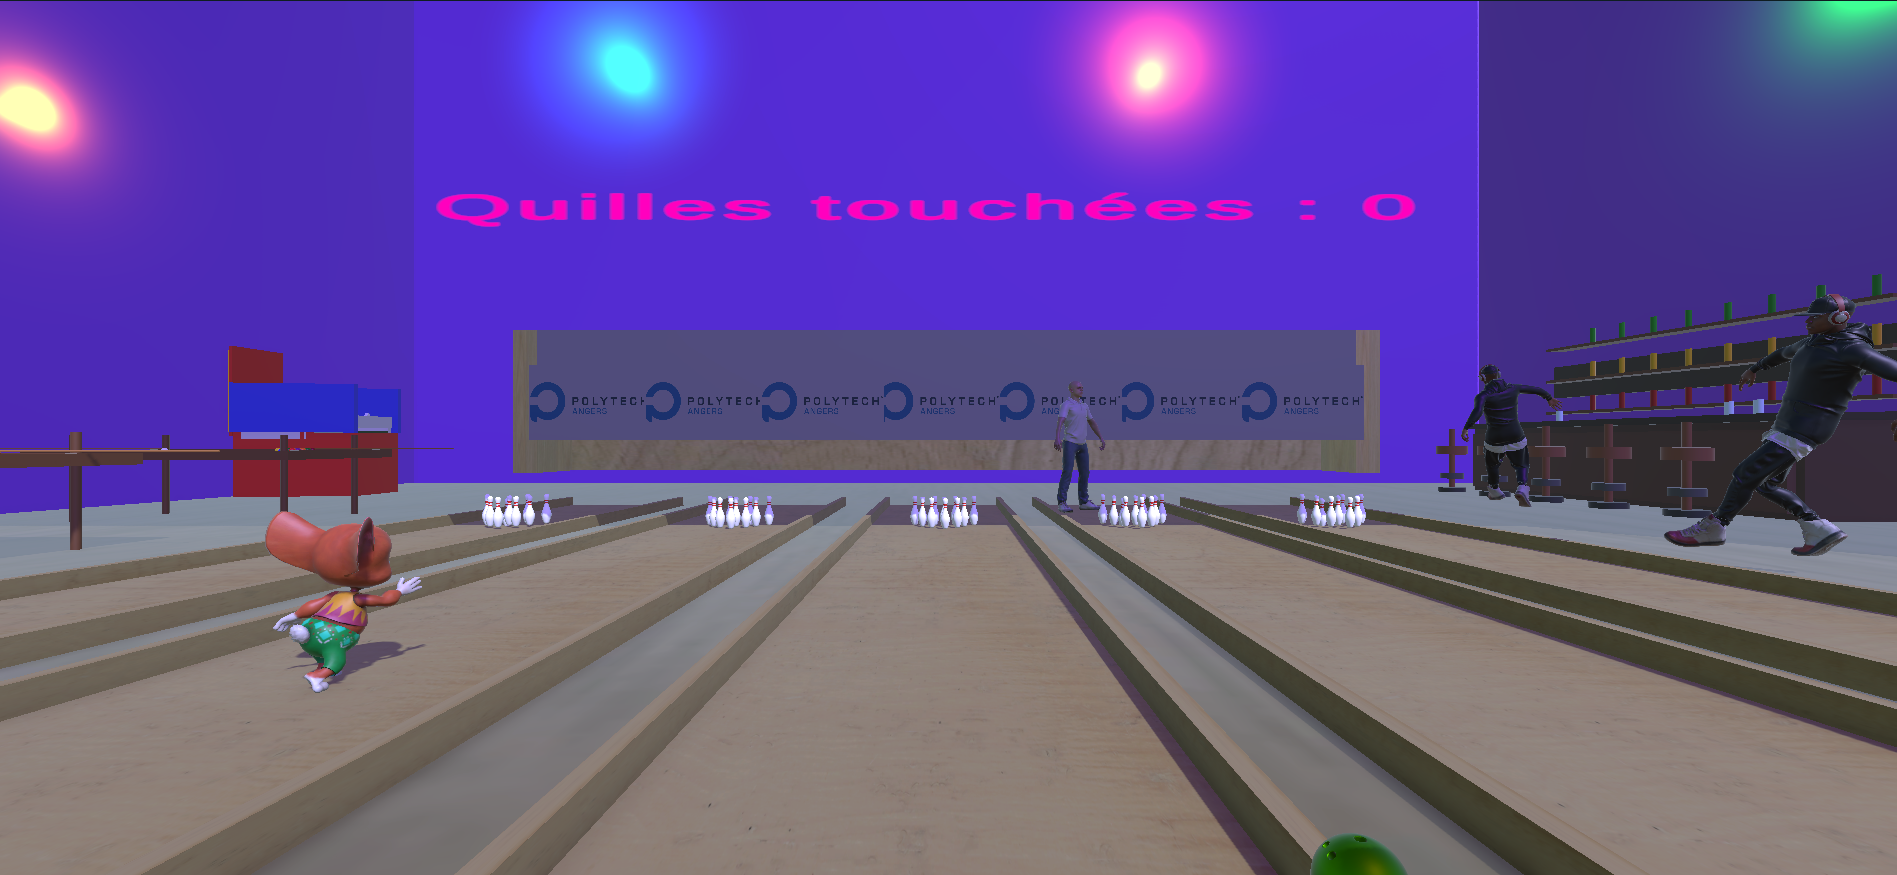
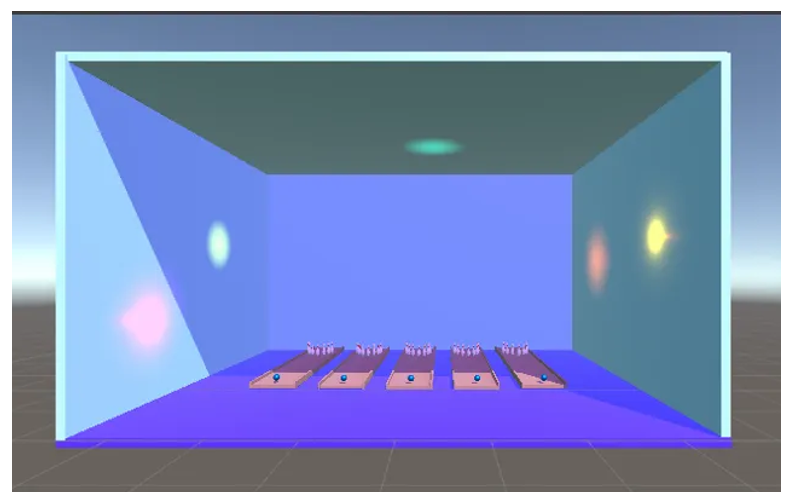
Capture d’écran de notre bowling
LA PRISE EN MAIN DU LOGICIEL
La première étape du projet a été de se familiariser avec le logiciel qui était nouveau pour nous. Le logiciel utilisé est : Unity 3D. Il permet de concevoir du contenu ou des applications en 2D ou 3D ; comme des jeux vidéo.
Il fallait comprendre comment créer et ajouter les différents éléments de la piste et du décor. Pour cela nous avons dû penser à plusieurs paramètres.
Les matériaux utilisés pour les différents éléments.
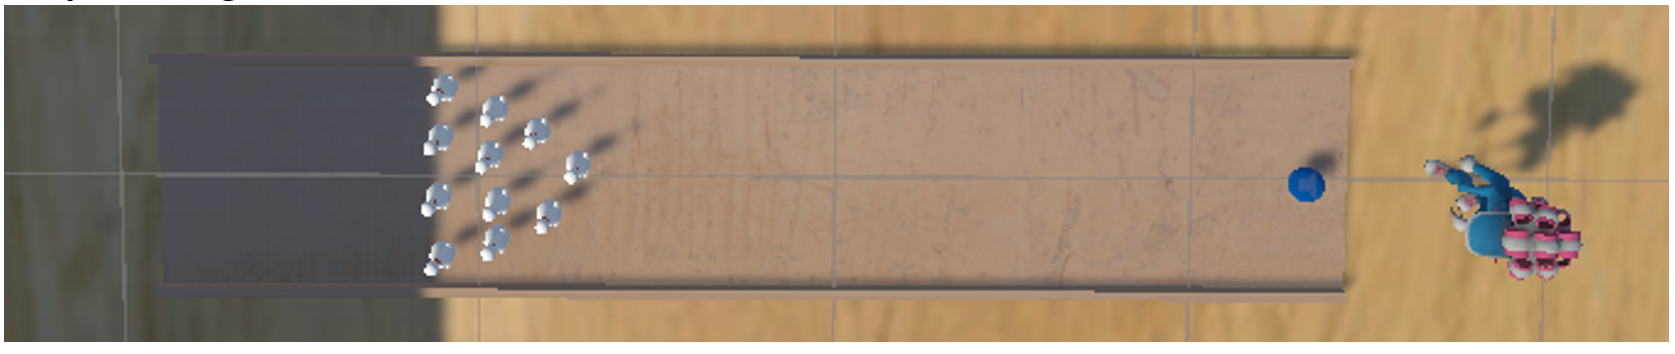
Les dimensions des objets : il fallait faire en sorte que les quilles fassent tomber celles de derrière.
Bien penser aux forces qui pouvaient s’appliquer à la boule : qu’elle soit assez lourde...
Ensuite, il était nécessaire d’utiliser un langage de programmation : le C# (C sharp). Ce langage est spécialement utilisé pour développer des applications de bureau ou des jeux. Or nous ne l’avions jamais utilisé et avons dû nous y adapter. En effet, il était nécessaire de programmer certains éléments, par exemple :
Pour ajouter du son
Mettre des rebonds sur les bords des pistes...
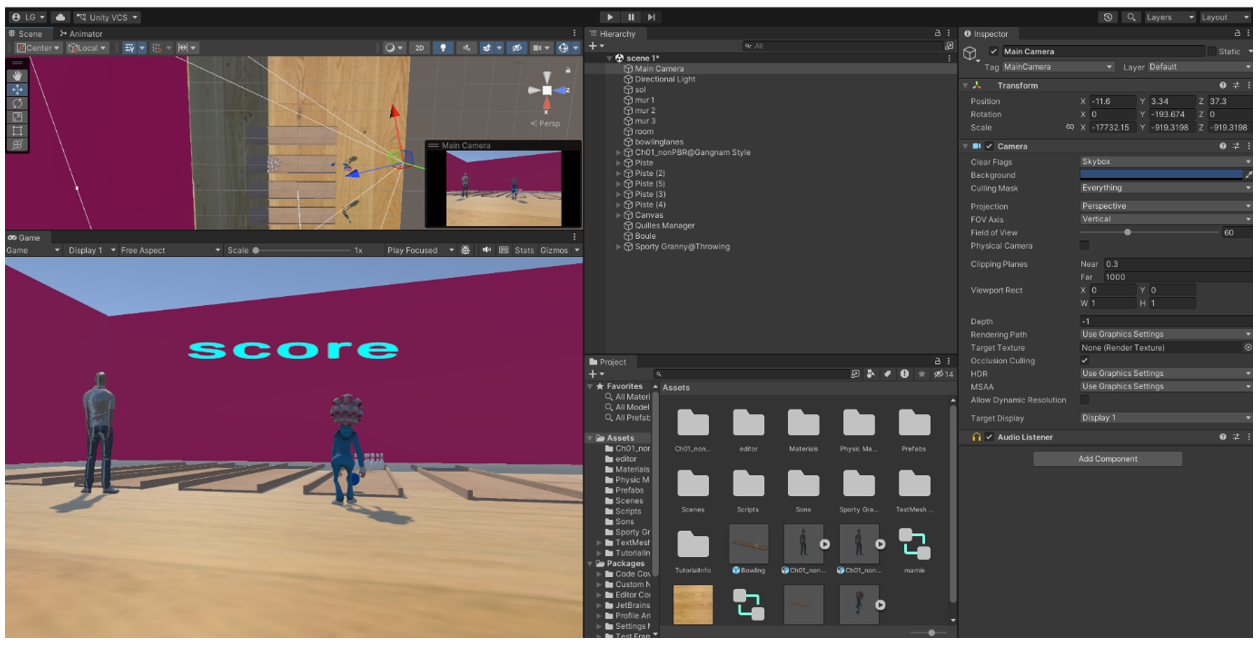
Capture d’écran interface Unity
LA CONCEPTION de La piste
La première étape de notre conception a été la piste de bowling. Avec l’aide de notre professeur M. Richard, nous avons pu importer une piste de bowling qu’il avait créée. Ensuite, grâce à de la programmation C#, nous avons pu dupliquer cette piste et les espacer correctement.
Le bowling
L’étape suivante a été de créer la pièce du bowling. Concrètement, nous avons ajouté des murs, le sol et le plafond. Mais ce n’était pas si facile ; il fallait encore une fois programmer un script permettant de lier les cinq éléments ensemble. Nous avons ensuite ajouté de la couleur aux murs et au sol, et des petites lumières.
Les personnages
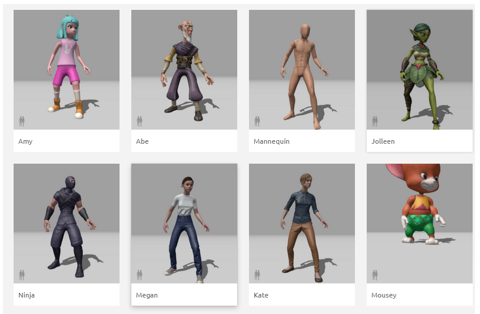
Pour rendre notre bowling plus réel, nous avons ajouté quelques personnages. Grâce au site internet Mixamo. Il fournit des personnages 3D animés compatibles avec Unity 3D. Il y avait un large choix de personnages et des animations variées que nous pouvions attribuer aux personnages.
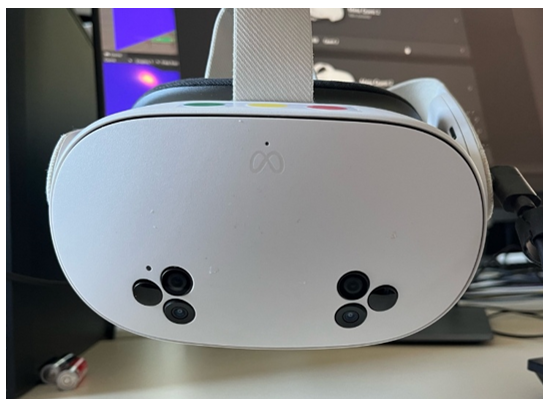
La VR ne se contente pas d’afficher une image, elle remplace l’environnement réel par un environnement numérique à 360°. Le casque et les manettes permettent de suivre les mouvements de la tête et des mains, ce qui permet au joueur de se déplacer sur la piste et de mimer le geste du lancer de façon naturelle, ce qu’on appelle le Tracking (suivi).
De plus, pour que l’immersion fonctionne, tout doit être à la taille réelle. Par exemple, une quille de bowling mesure environ 38 cm. Si elle est trop grande ou trop petite dans Unity, l'utilisateur aura une sensation de vertige ou d'irréalisme.
La physique au cœur du jeu
Dans Unity, un objet sans moteur physique n'est qu'un "fantôme" : il n'a pas de poids et passe à travers les murs. C'est alors ici que le logiciel fait tout le travail avec 3 éléments cruciaux :
Le Rigidbody (corps physique) :
Chaque quille et la boule doivent posséder un composant Rigidbody. C'est ce qui indique à Unity que l’objet solide est soumis à la gravité.
Une boule de bowling est bien plus lourde qu'une quille. Si on donne la même masse aux deux, la boule rebondira sur les quilles au lieu de les renverser. Nous avons alors trouvé le bon équilibre afin de mettre un poids assez lourd pour faire tomber les quilles mais en restant réaliste pour avoir une meilleure qualité de jeu pour les joueurs.
Les Colliders (La zone de contact) :
Il s’agit de l’option qui définit la forme physique des objets. Pour que la boule puisse percuter les quilles, le moteur de jeu utilise des boîtes de collision (Colliders).
Imaginez que chaque objet est enveloppé dans une "armure" invisible, quand l'armure de la boule entre en contact avec celle d'une quille, le moteur calcule instantanément le point d'impact. C'est grâce à ces enveloppes que les objets ne s'interpénètrent pas et que le choc peut avoir lieu.
La détection du strike :
La physique sert également à compter les points. En effet, contrairement à la réalité où vos yeux voient que la quille est tombée, Unity doit le "savoir" par le calcul.
Nous avons considéré une quille comme tombée si son angle par rapport à la verticale dépasse un certain seuil, nous l’avons posé à 90°.
LES COMPLICATIONS ET LES SOLUTIONS
Le passage de l'idée à la réalisation sur Unity 3D n'a pas été sans embûches. La principale difficulté a résidé dans la prise en main du logiciel, qui présente une interface extrêmement riche et une logique de composants (Rigidbody, Colliders, Scripts) parfois surprenante au début.
Nous avons également rencontré des complications majeures lors du réglage de la physique. Au départ, notre boule de bowling traversait le sol ou faisait s'envoler les quilles de manière irréaliste à cause d'une mauvaise configuration des couches de collision et de masses mal proportionnées.
Pour régler les problèmes de collisions aberrantes, nous avons mis en place des Physics Materials personnalisés. En ajustant la friction et en réduisant le rebond des quilles, nous avons obtenu un comportement beaucoup plus lourd et réaliste.
LE CONCOURS BOWLING
Afin de présenter notre projet à nos camarades de promotion et de nous amuser, nous avons organisé un concours de bowling avec eux. C’était un moment de partage très sympathique et qui a amusé tout le monde. Nous avons pensé qu’organiser ce concours changeait des séances classiques de projets et permettait à nos camarades de faire une petite pause durant leur travail.
CONCLUSION ET REMERCIEMENTS
En définitive, ce projet nous a permis de développer de nombreuses compétences : en conception et programmation notamment. Mais il nous aura aussi appris à travailler en équipe avec des problèmes divers à résoudre, tout en s’amusant avec les différents éléments personnalisables sur le logiciel. Nous remercions grandement notre professeur : Monsieur Paul Richard, pour son aide, son implication et son enthousiasme tout au long de nos séances de projet, ainsi que nos camarades pour leur intérêt et participation à notre concours.
On est artiste. Créatif, on crée des tableaux en tissant des fils sur des clous à la main. Tellement créatif qu’on a fini par vouloir créer une machine et lui partager tout notre savoir technique.
Ce blog raconte comment on a mené ce projet. Le temps, l’énergie consacrés, notre patience, les difficultés mais aussi les succès et différentes avancées que nous avons rencontrés durant les 100 heures prévues pour notre projet, le projet string art.
2. Page blanche ?
La consigne principale était de réussir à faire une machine capable de faire des motifs de plusieurs couleurs. Les premières heures, on se demandait comment on allait réussir à faire ce projet. On a rapidement convenu d’un rendez-vous avec nos deux professeurs référents, M.Guyonneau et M.Mercier. On a alors appris qu’il ne s’agissait pas d’un projet comme les autres. On a été le seul groupe à avoir un projet qui avait été commencé par deux groupes des années passées. Il fallait donc améliorer ces machines, et même les faire fonctionner car les motifs qu’elles faisaient pour l’instant étaient irréguliers et non précis. Il était pour l’instant impossible de faire de beaux motifs d’une simple couleur.
3. Grisaille
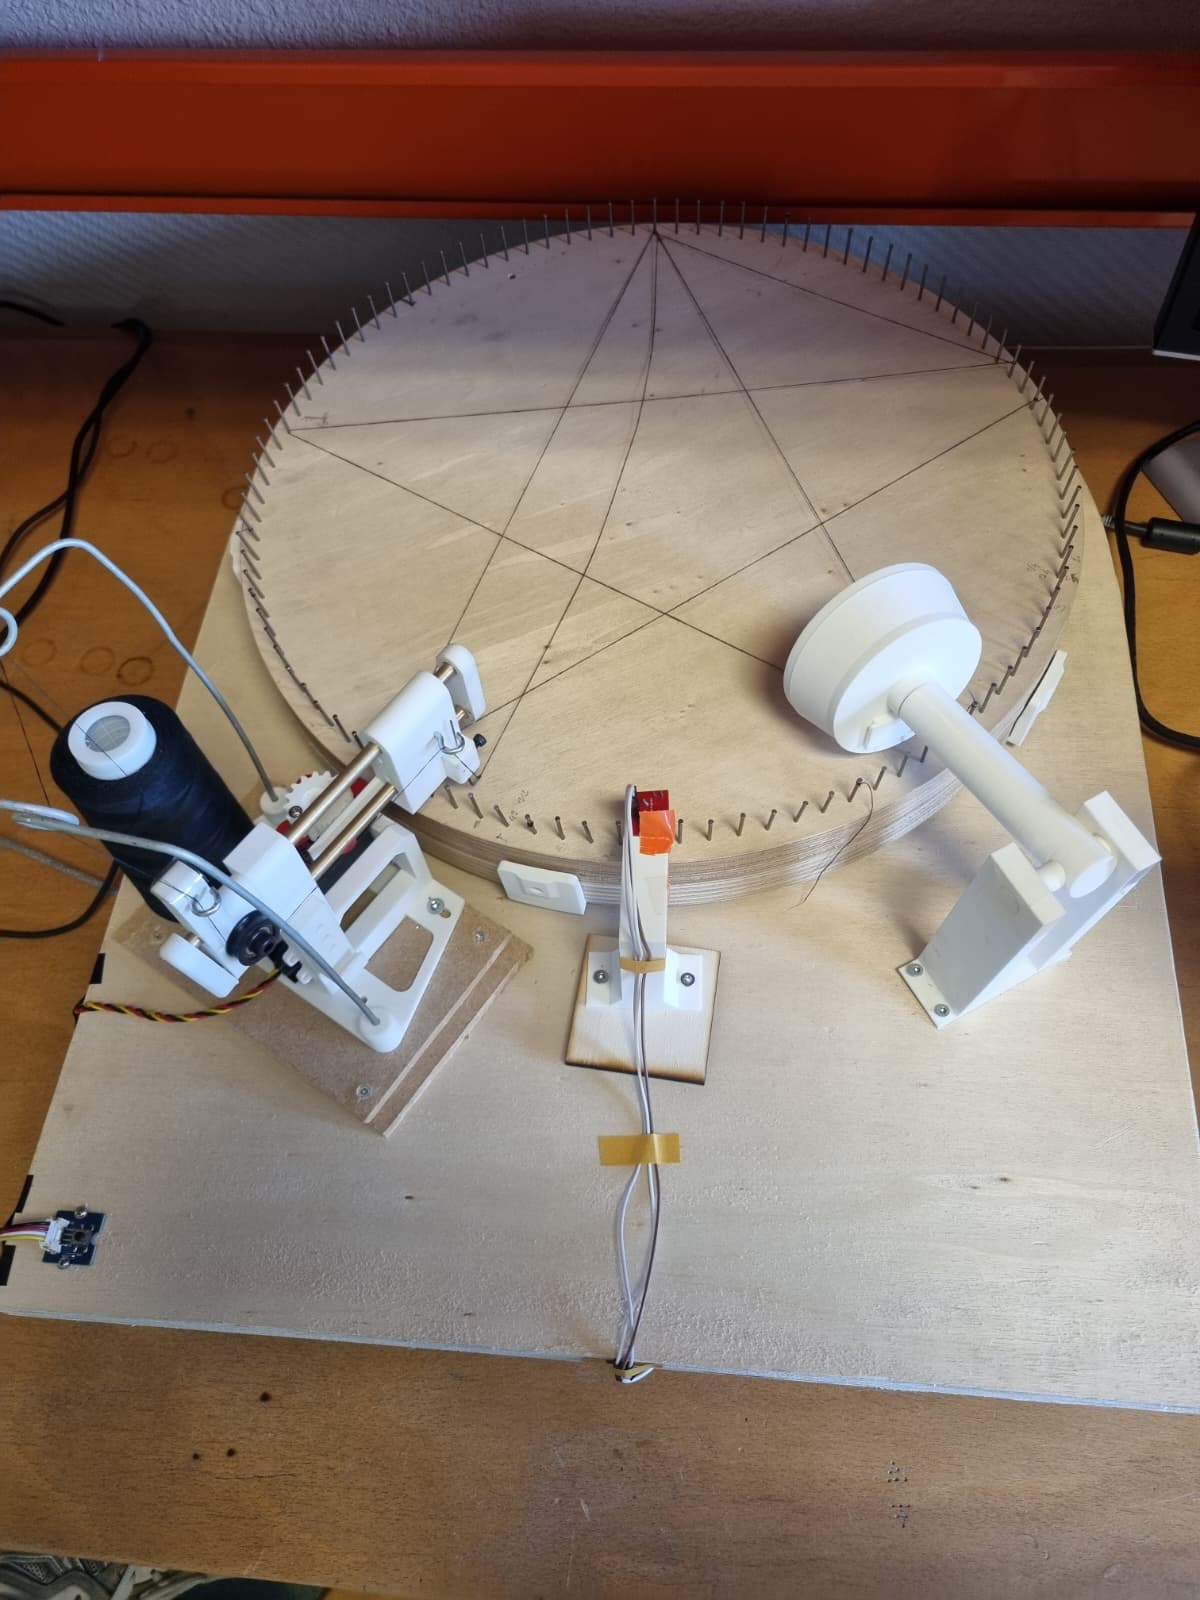
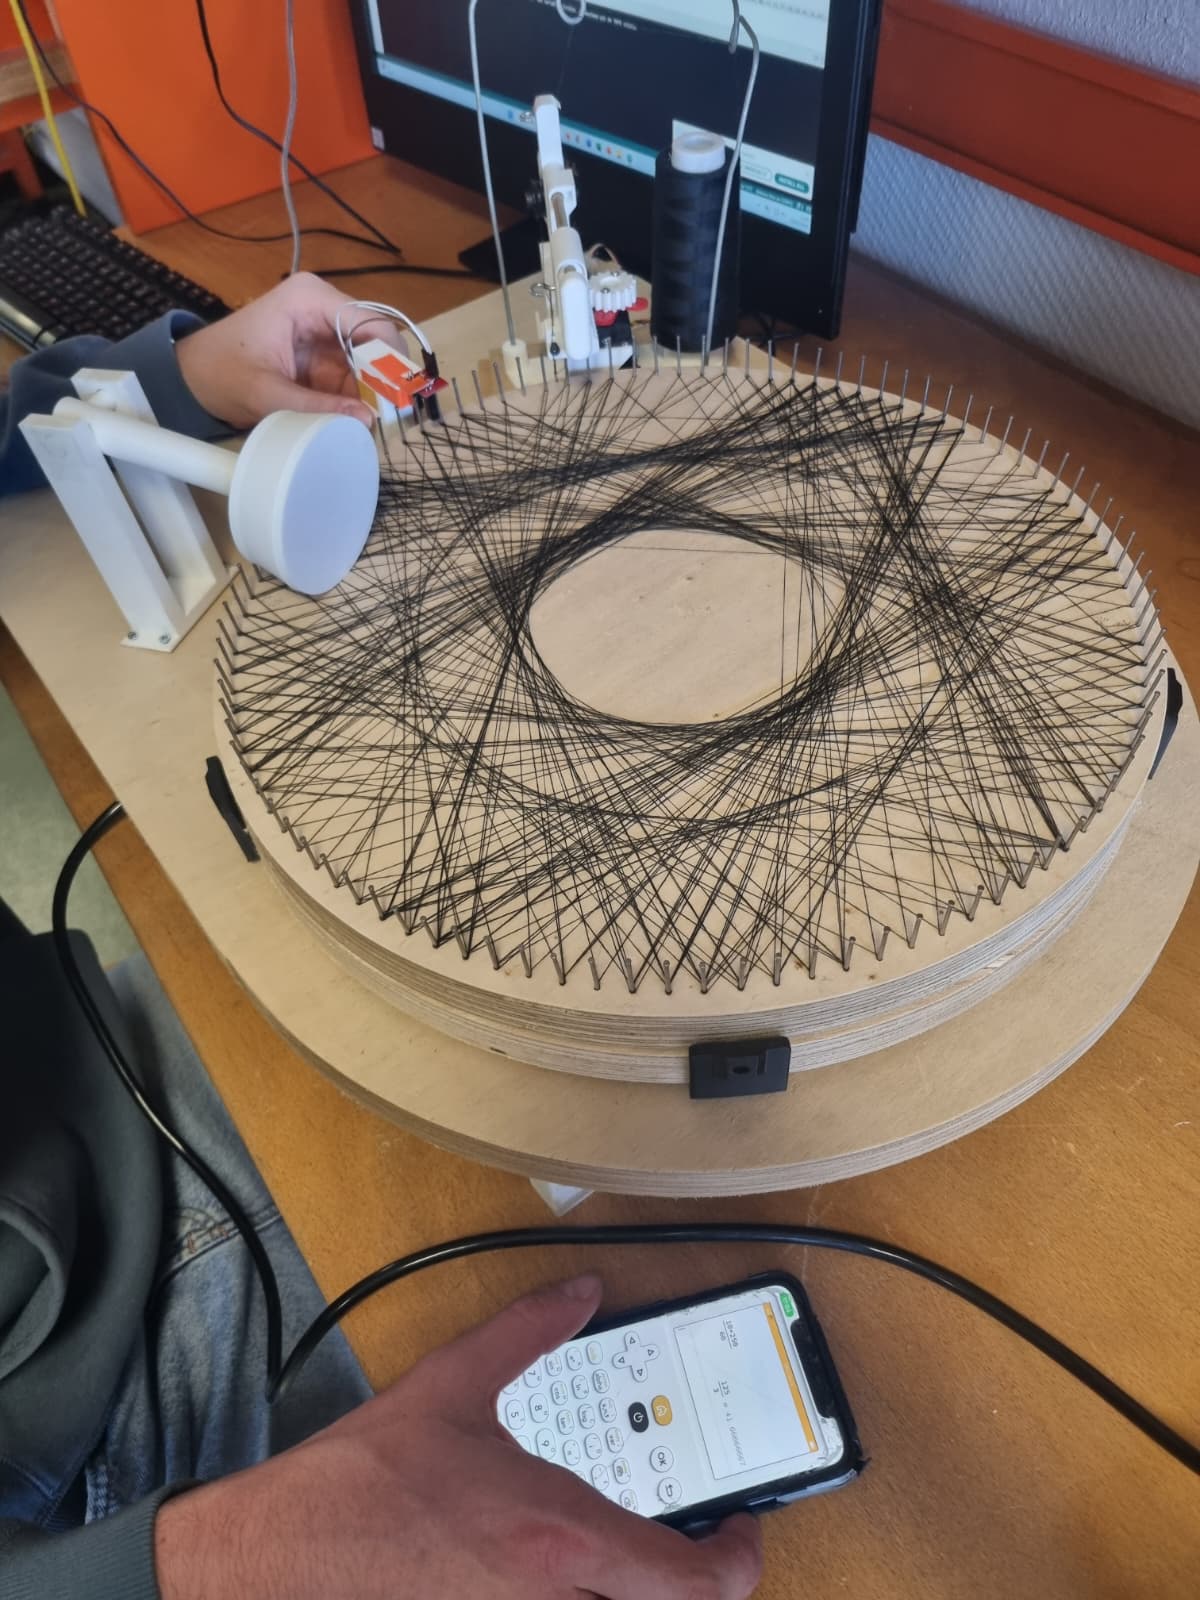
Un gros objectif intermédiaire était déjà de faire fonctionner une première machine dotée uniquement d’un fil noir. Il fallait commencer par comprendre la mécanique et l’électronique de la machine. C’était assez simple, un plateau de 100 clous qui tournait à l’aide d’un moteur pas à pas, un capteur comptait le nombre de clous qu’on passait et un servomoteur faisait avancer et reculer l’aiguille lorsqu’on était à la position attendue.
Ensuite il a fallu comprendre l’informatique de la machine. C’est la partie qui nous a causé le plus de problème. Elle est programmée en C++ sur une carte Arduino. Il donc fallu étudier et comprendre tout un langage de programmation qui était nouveau pour nous.
Après l’acquisition de notre première machine unicolore, on était très fier de nous et soulagé d’avoir enfin quelque chose à rendre concernant notre projet. Cette première étape nous a pris la moitié du temps imparti.
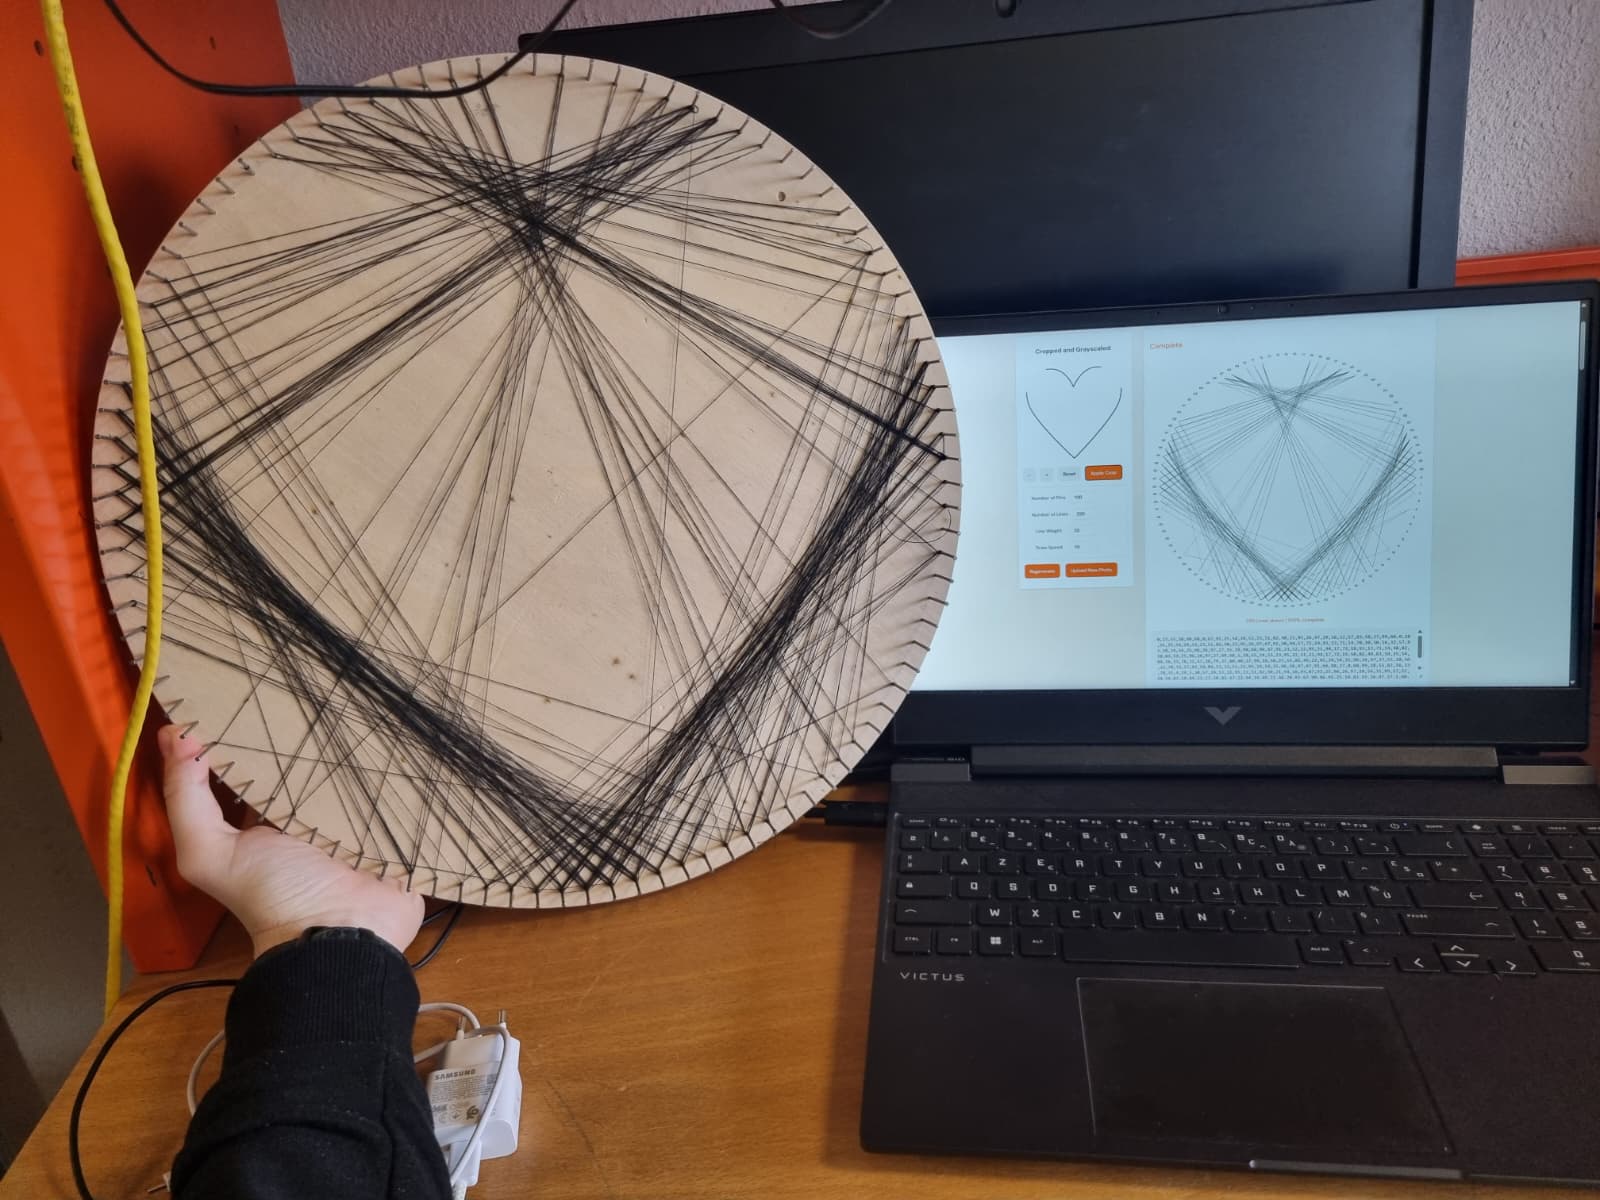
Voici ci-dessous la première oeuvre que l’on a réalisée avec notre machine monochrome fonctionelle.
L’œuvre sans l’auteur, Antoine Le Mené et Ulysse Druaux, 50 x 50 cm, 2026
Par la suite, on a essayé de faire un dessin plus complexe, le logo de Polytech. Bien que la machine fonctionnait, on n’était pas vraiment satisfait du résultat.
4. Panne d’inspiration
Il était maintenant temps de viser encore plus gros et d’enfin attaquer ce qui nous avait été demandé de faire à l’origine, sur une deuxième machine, très légèrement différente à la première dans son fonctionnement. La différence étant que ce n’est pas un servo moteur mais un moteur pas à pas qui nous permet le tissage du fil. Le premier problème était qu’un gros travail d’imagination était demandé. Nous n’avions aucune idée de la manière dont le changement de couleur pouvait être réalisé. Il fallait que les deux fils soient utilisables à tout moment sans pour autant qu’ils s’emmêlent. C’était la période la plus compliquée et frustrante du projet, on avait l’impression de ne pas avancer et l’on se demandait même si on allait réussir à produire quelque chose avant la fin.
5. L’atelier
On a finalement réussi à finir cette traversée du désert en optant pour une solution dont nous étions très fiers, remplacer le noeud qui initie une couleur par un système d’ancre et un découpage de fil pour terminer une couleur. Cela semblait éviter tous les problèmes de mélange des fils et de création d’un noeud au début de chaque couleur.
Voici une première vidéo illustrant le système de coupe fil qui termine la première couleur pour passer à la deuxième :
Et dans cette vidéo, voici une explication plus générale sur le protocole de changement de couleur :
Pour continuer, pour réaliser un motif de plusieurs couleurs, il faut d’abord déterminer le motif que doit faire chaque couleur. Pour ça, on a créé un programme python qui sépare les couleurs d’une image pour obtenir au final trois images différentes : cyan, magenta, jaune (qu’on a adapté à seulement deux couleurs pour notre machine qui ne peut en faire que deux). Enfin, on superpose chacune des couleurs séparées sur le sites stringar.com, qui va nous donner 3 motifs différents que notre machine va superposer pour réaliser notre image initial souhaitée.
Voici un exemple d’une image traitée par notre programme :
Image originale :
Jaune isolé :
Magenta isolé :
Cyan isolé :
6. La palette
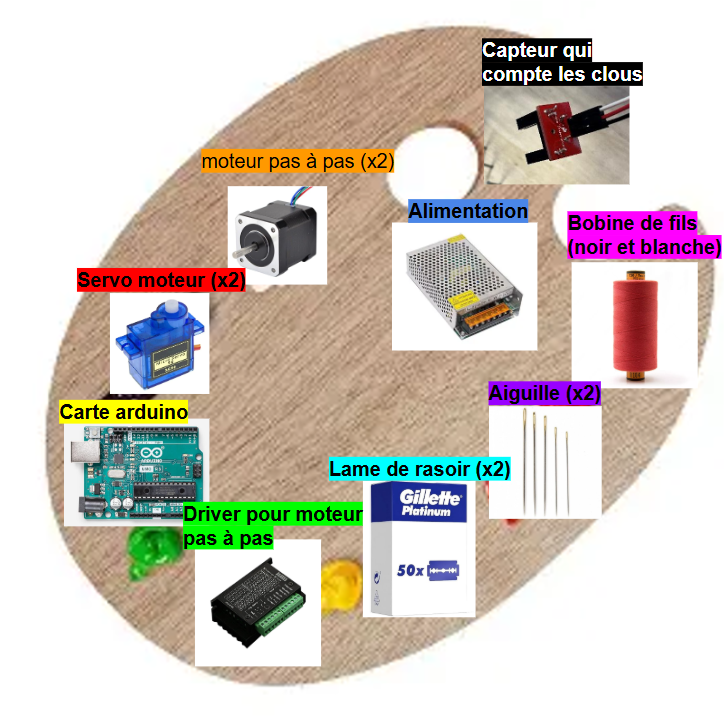
Voici au final la palette de couleurs de notre machine bicolore :
7. Critique
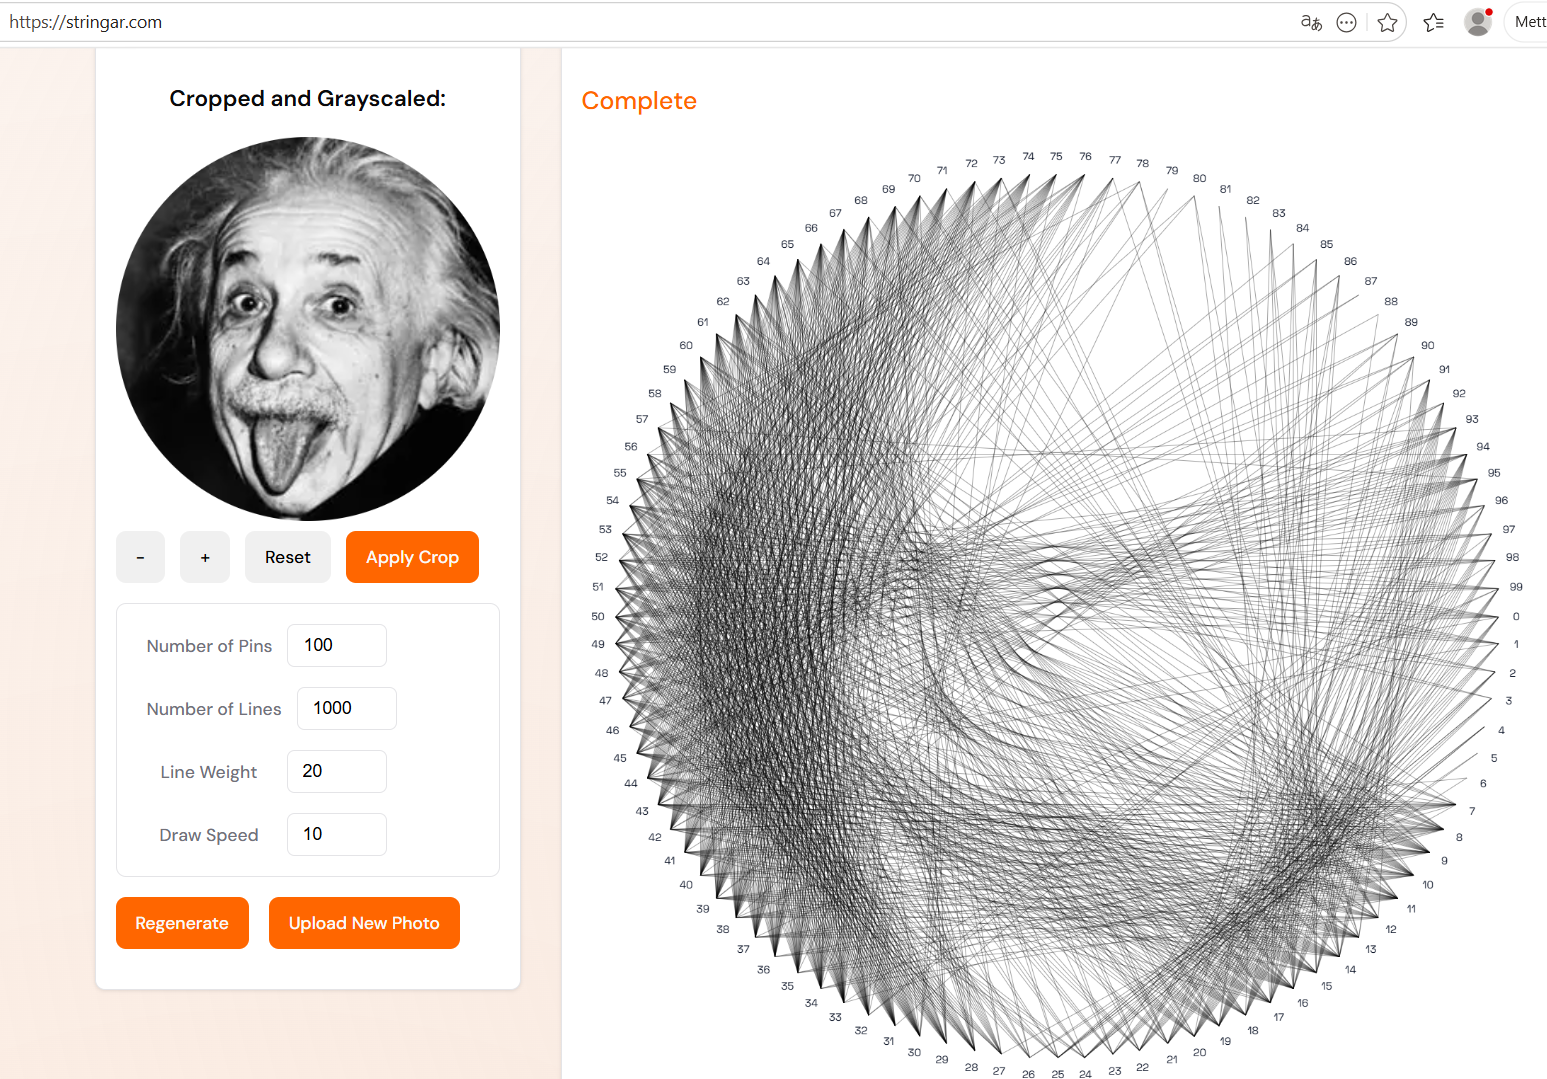
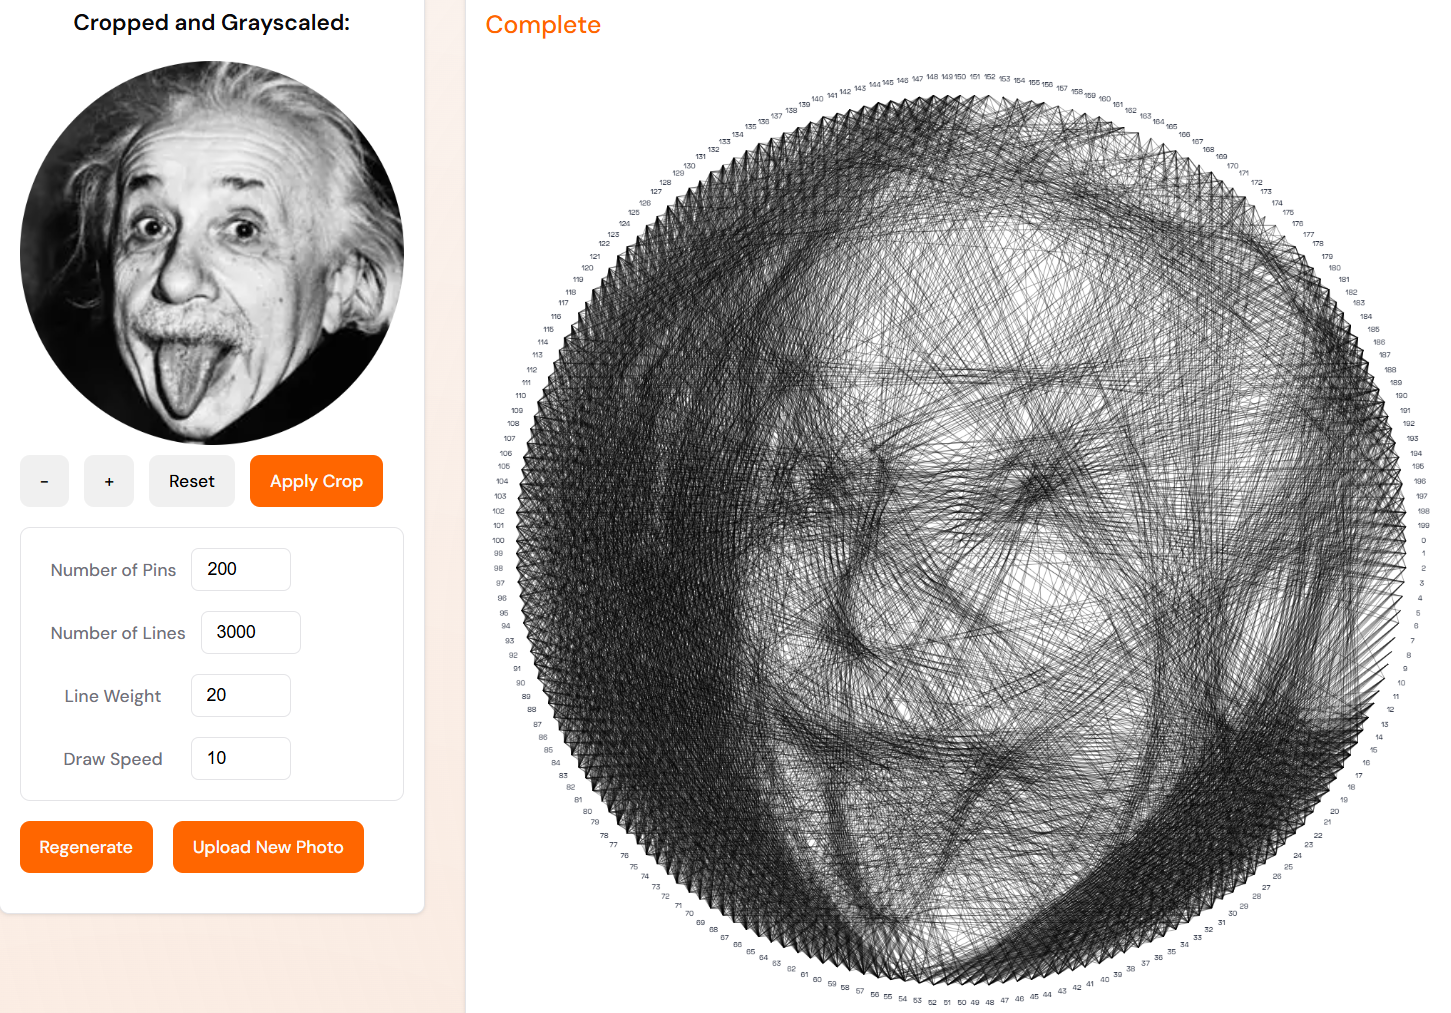
Notre machine pourrait être plus optimisée et sécurisée notamment au niveau des lames pour couper les fils. Mais ce qui nous a le plus limité depuis le début a été le nombre de clous de notre planche, cette planche venait des années passées et si on en voulait une plus grande, il aurait fallu tout refaire. C’est exactement pour cette raison que notre dessin complexe du logo Polytech n’a pas été aussi concluant que l’on attendait.
Image avec un plateau de 100 clous :
NB : Le nombre de lignes est seulement de 1000 ici car le tableau devient juste tout noir si j’en mets 3 000 comme dans la photo ci-dessous.
Même image avec un plateau de 200 clous :
Enfin, bien que tout le mécanisme de notre machine à couleurs fonctionne, il arrive encore que le fil de la deuxième couleur s’emmêle dans un clou alors qu’on n’est pas encore sensé l’utiliser, il aurait fallu ajouter un module de retenu du fil à ce niveau là.
8. Conclusion :
A travers ce blog, on a pu voir tout le processus de recherche et de fabrication que l’on a mené dans ce projet. Bien que ces 100 heures aient été remplies de problèmes, les moments de réussite valaient bien plus. Ça a été pour nous les meilleurs créneaux que l’on ait eu lors de notre cycle préparatoire à Polytech Angers.
Créé en 2026 par les PEIP2 Alix, Alban, Clément et Lucas.
Introduction
Notre projet est en collaboration avec le lycée de la mode à Cholet. Ils ont une machine qui coûte plusieurs centaines de milliers d’euros et qui permet d’imprimer des créations en 3D, avec du tissu et de l’encre. Malheureusement, 90% de ce qui est conçu est jeté après la première utilisation.
Notre tâche consiste donc à créer un logiciel qui permet de visualiser les motifs imaginés sur le mobilier souhaité (canapé, chaise, lit, coussins…). Tout cela en 3 dimensions, et de manière interactive.
Au-delà de l’aspect technique, notre mission est de proposer une solution de prototypage virtuel. En visualisant le rendu final avant même de lancer l’impression, on élimine les essais inutiles et on réduit considérablement l’empreinte environnementale de la création textile.
Développement
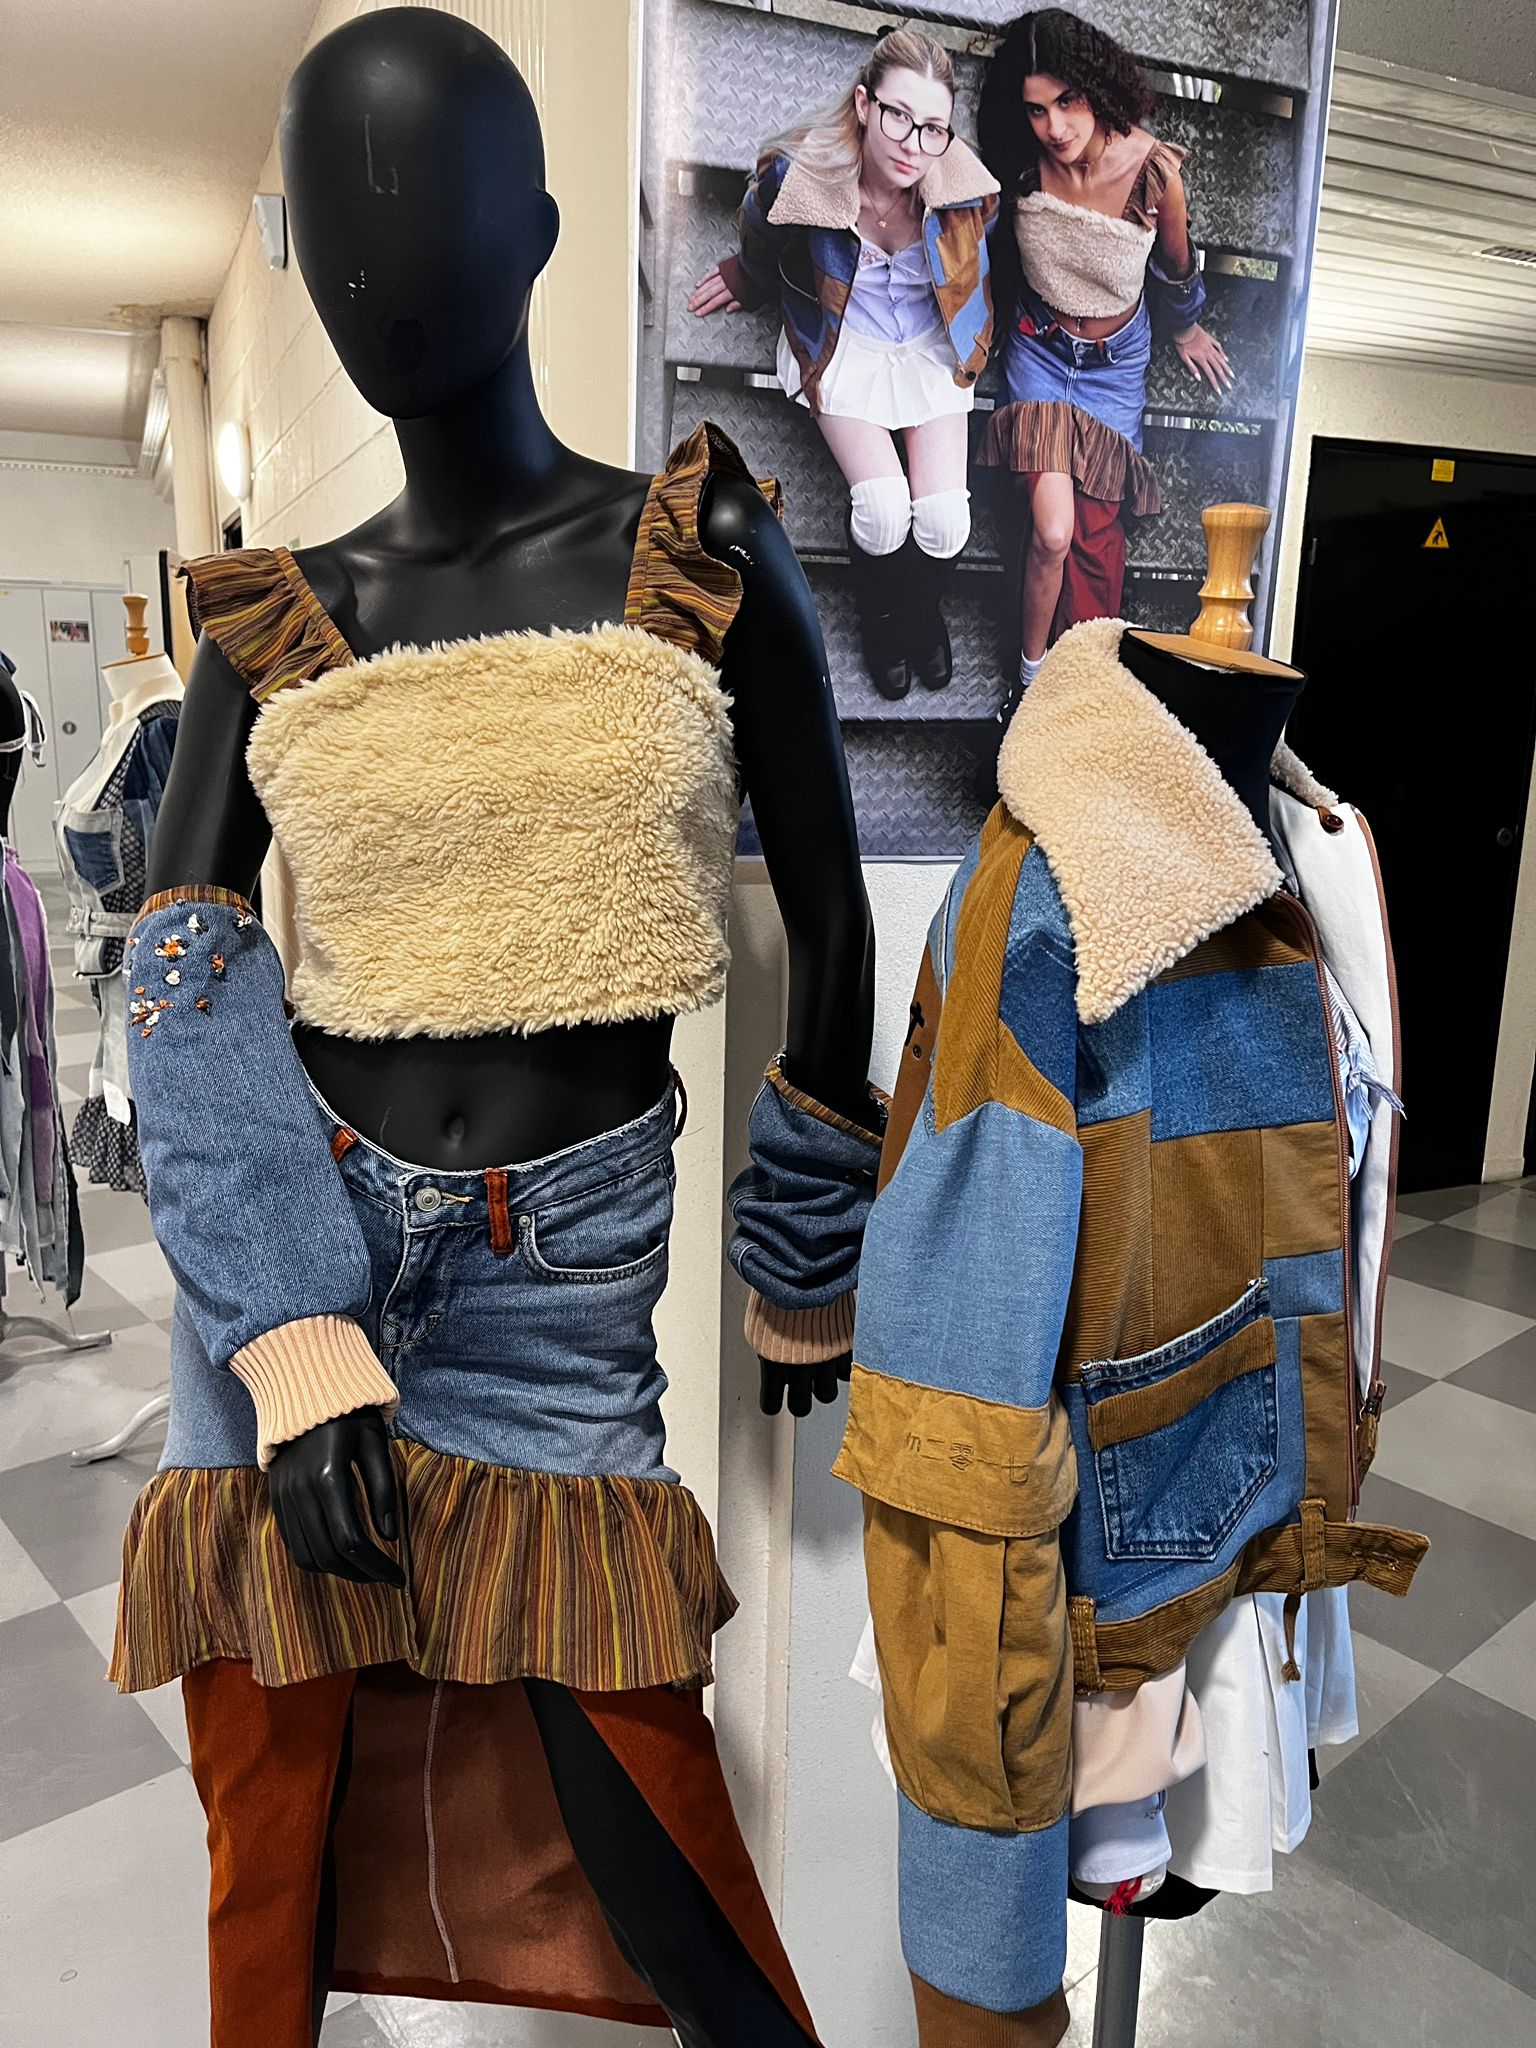
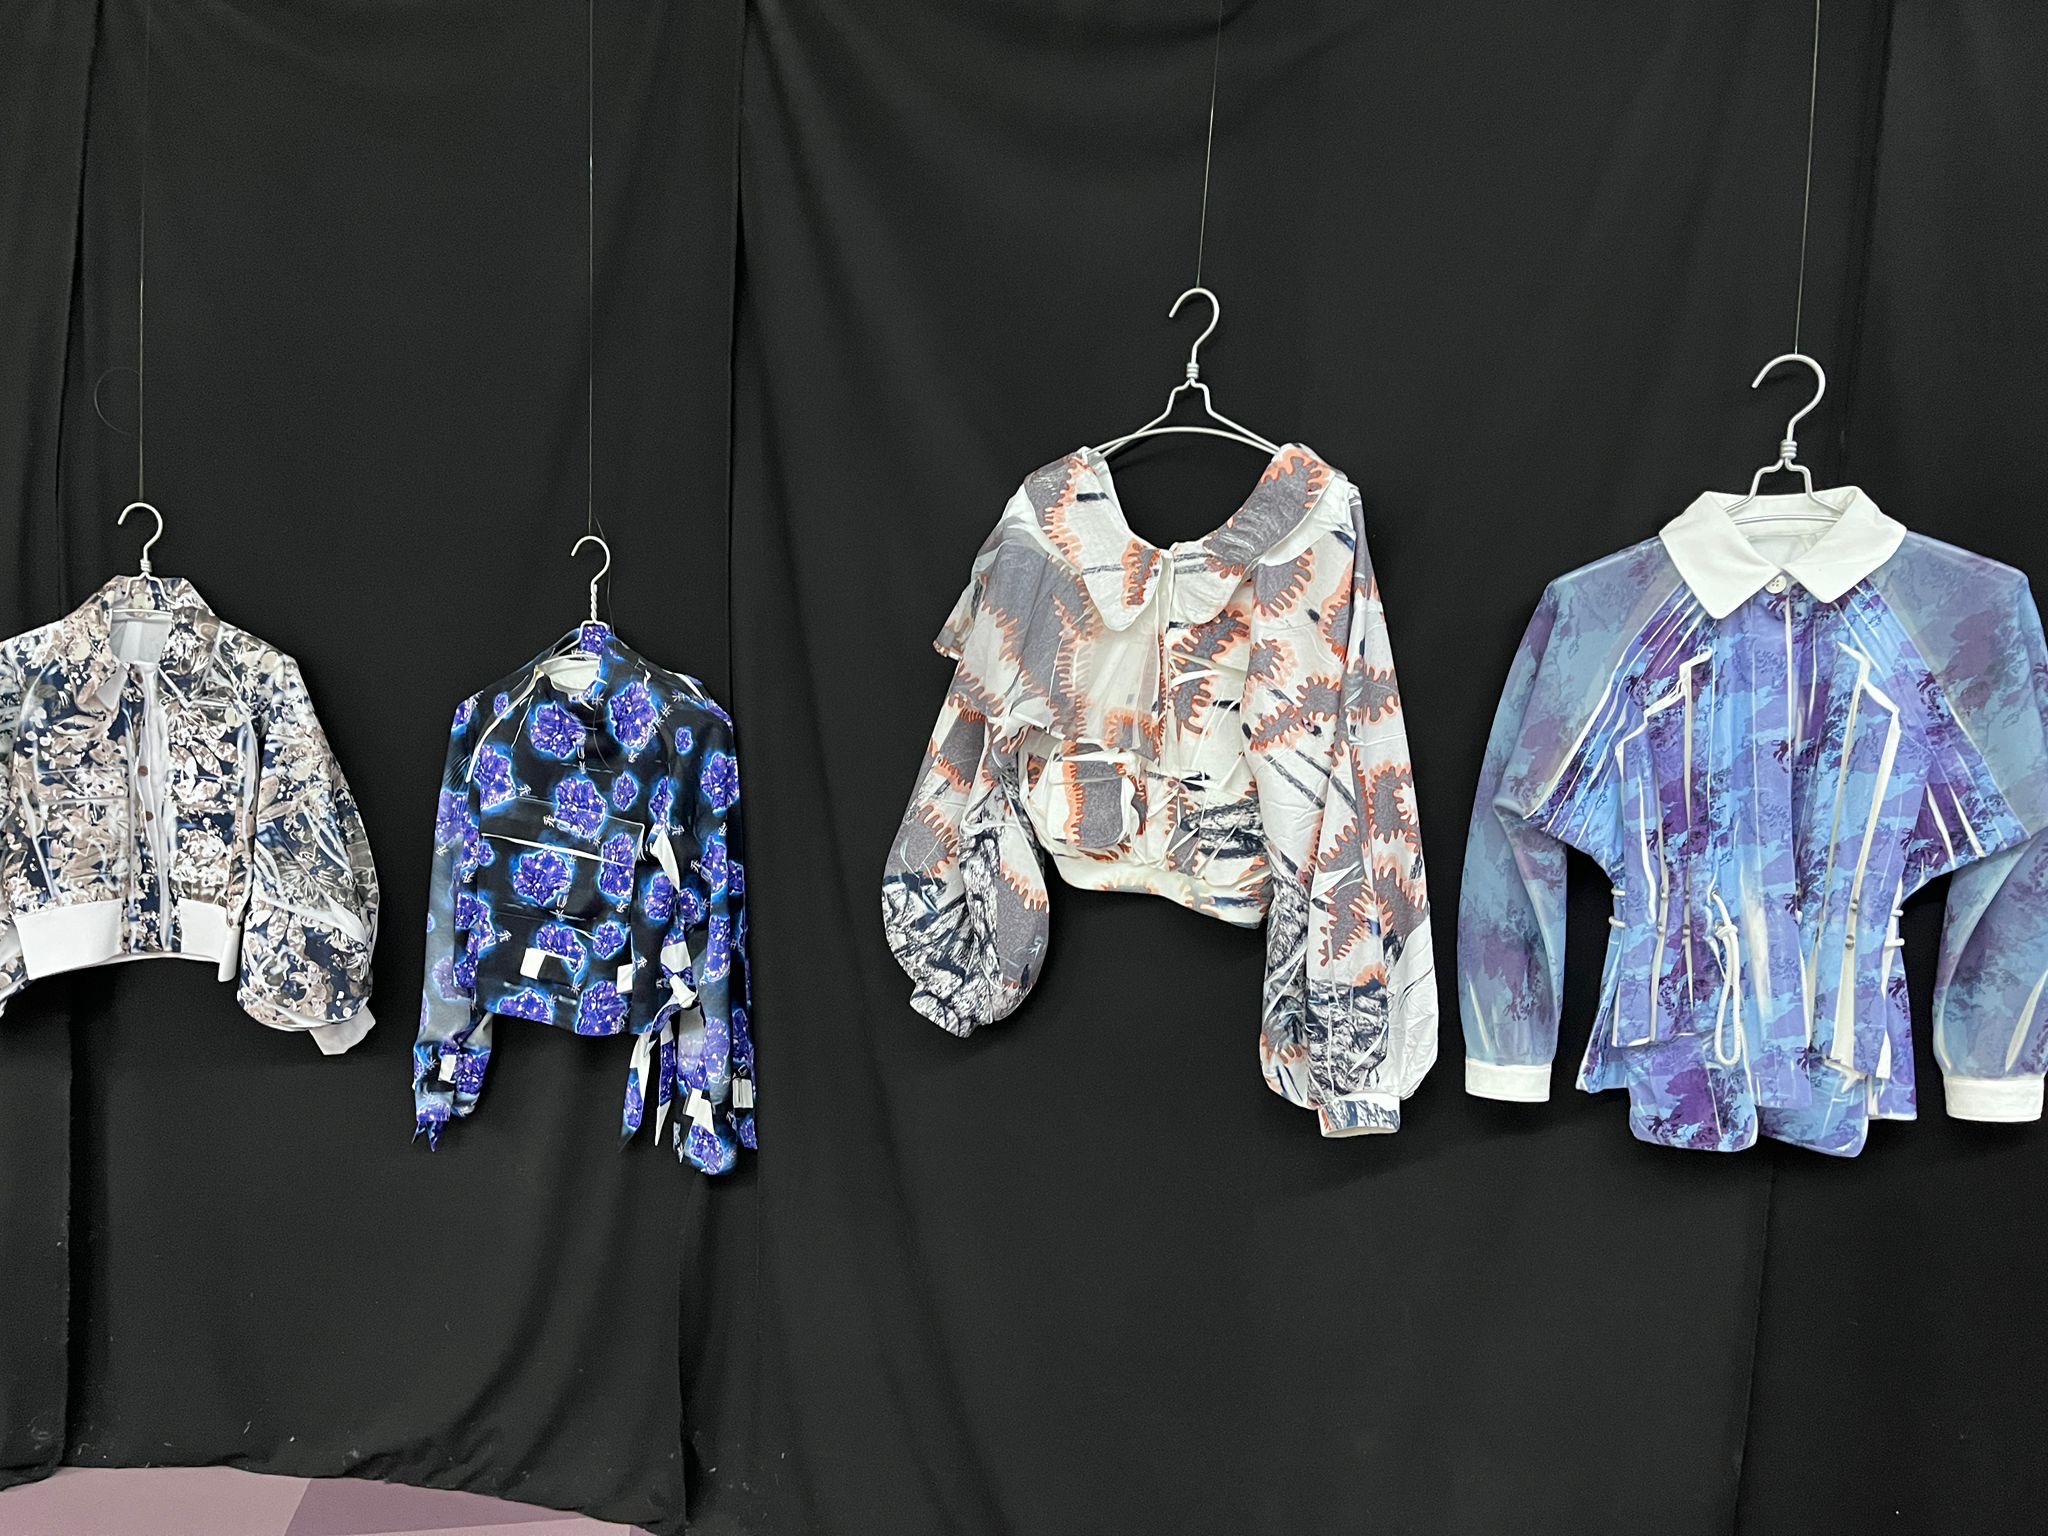
Tenues créées par des étudiantes
Il nous a été demandé de réaliser notre projet sur Unity 3D. Ne connaissant pas du tout ce logiciel, nous l’avons d’abord pris en main. Ensuite notre professeur nous a fourni des scripts. Nous les avons testés et utilisés pour la plupart, et nous avons utilisé l’intelligence artificielle parfois pour nous aider à adapter ces scripts à ce que nous voulions faire.
Le choix d’Unity 3D s’est imposé par sa gestion avancée de la physique de la lumière. Pour un designer de mode, le rendu des couleurs sous un éclairage spécifique (spot de défilé vs lumière naturelle) est crucial pour valider un motif.
–
Pour cela nous avons élaboré :
un shader (rotationner/pivoter les textures)
un Canvas (qui gère la partie User Interface)
un système de gestion de lumière (spotlight ou direct light)
une scène de maison et des assets (application des textures)
un menu d’accueil, un menu d’aide et un bouton “Textures” pour rendre le logiciel plus intuitif
–
Tous les scripts ont été réalisés en langage C#, ce qui a nécessité de nombreuses heures de codage sur Unity 3D. Mais nous sommes absolument passionnés par la programmation, donc cela n’a pas posé problème.
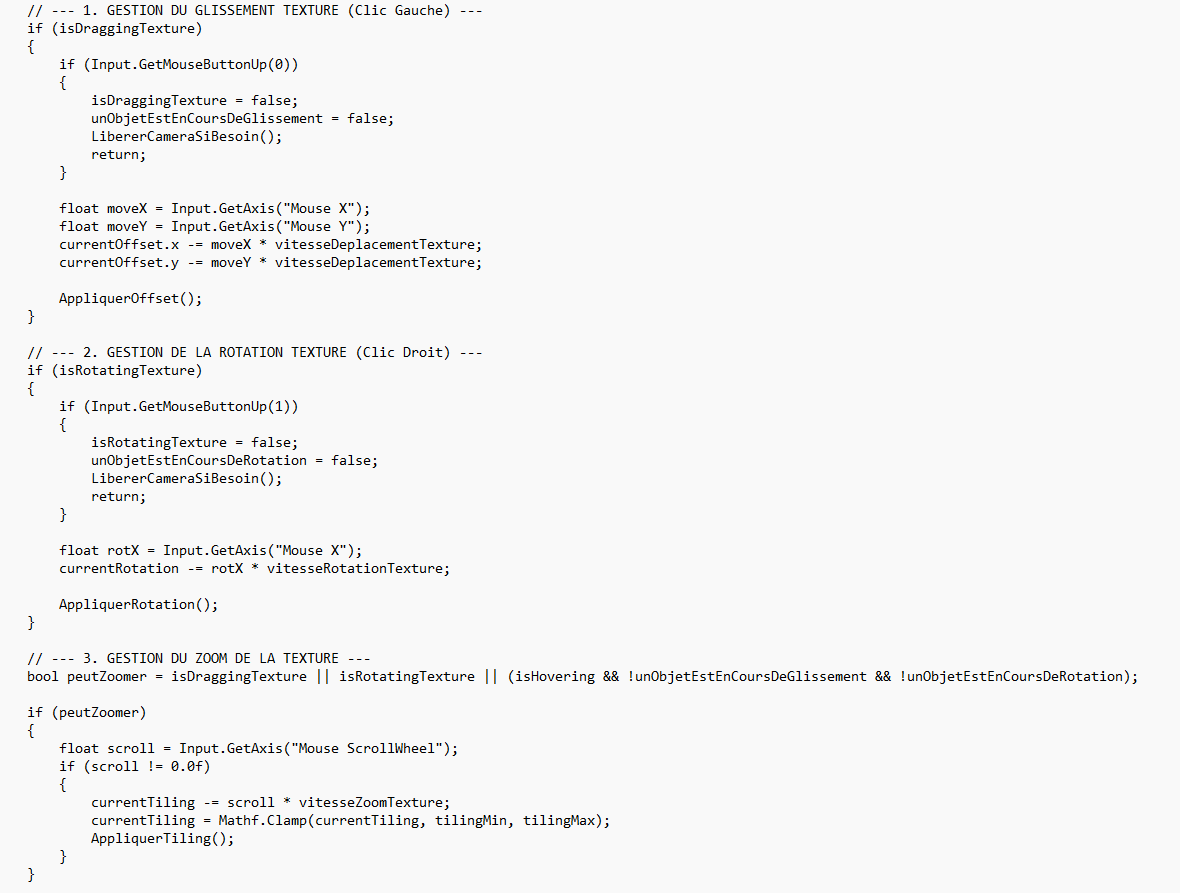
Quelques lignes de code 😋…
Réalisation
Les demandes du lycée étaient les suivantes :
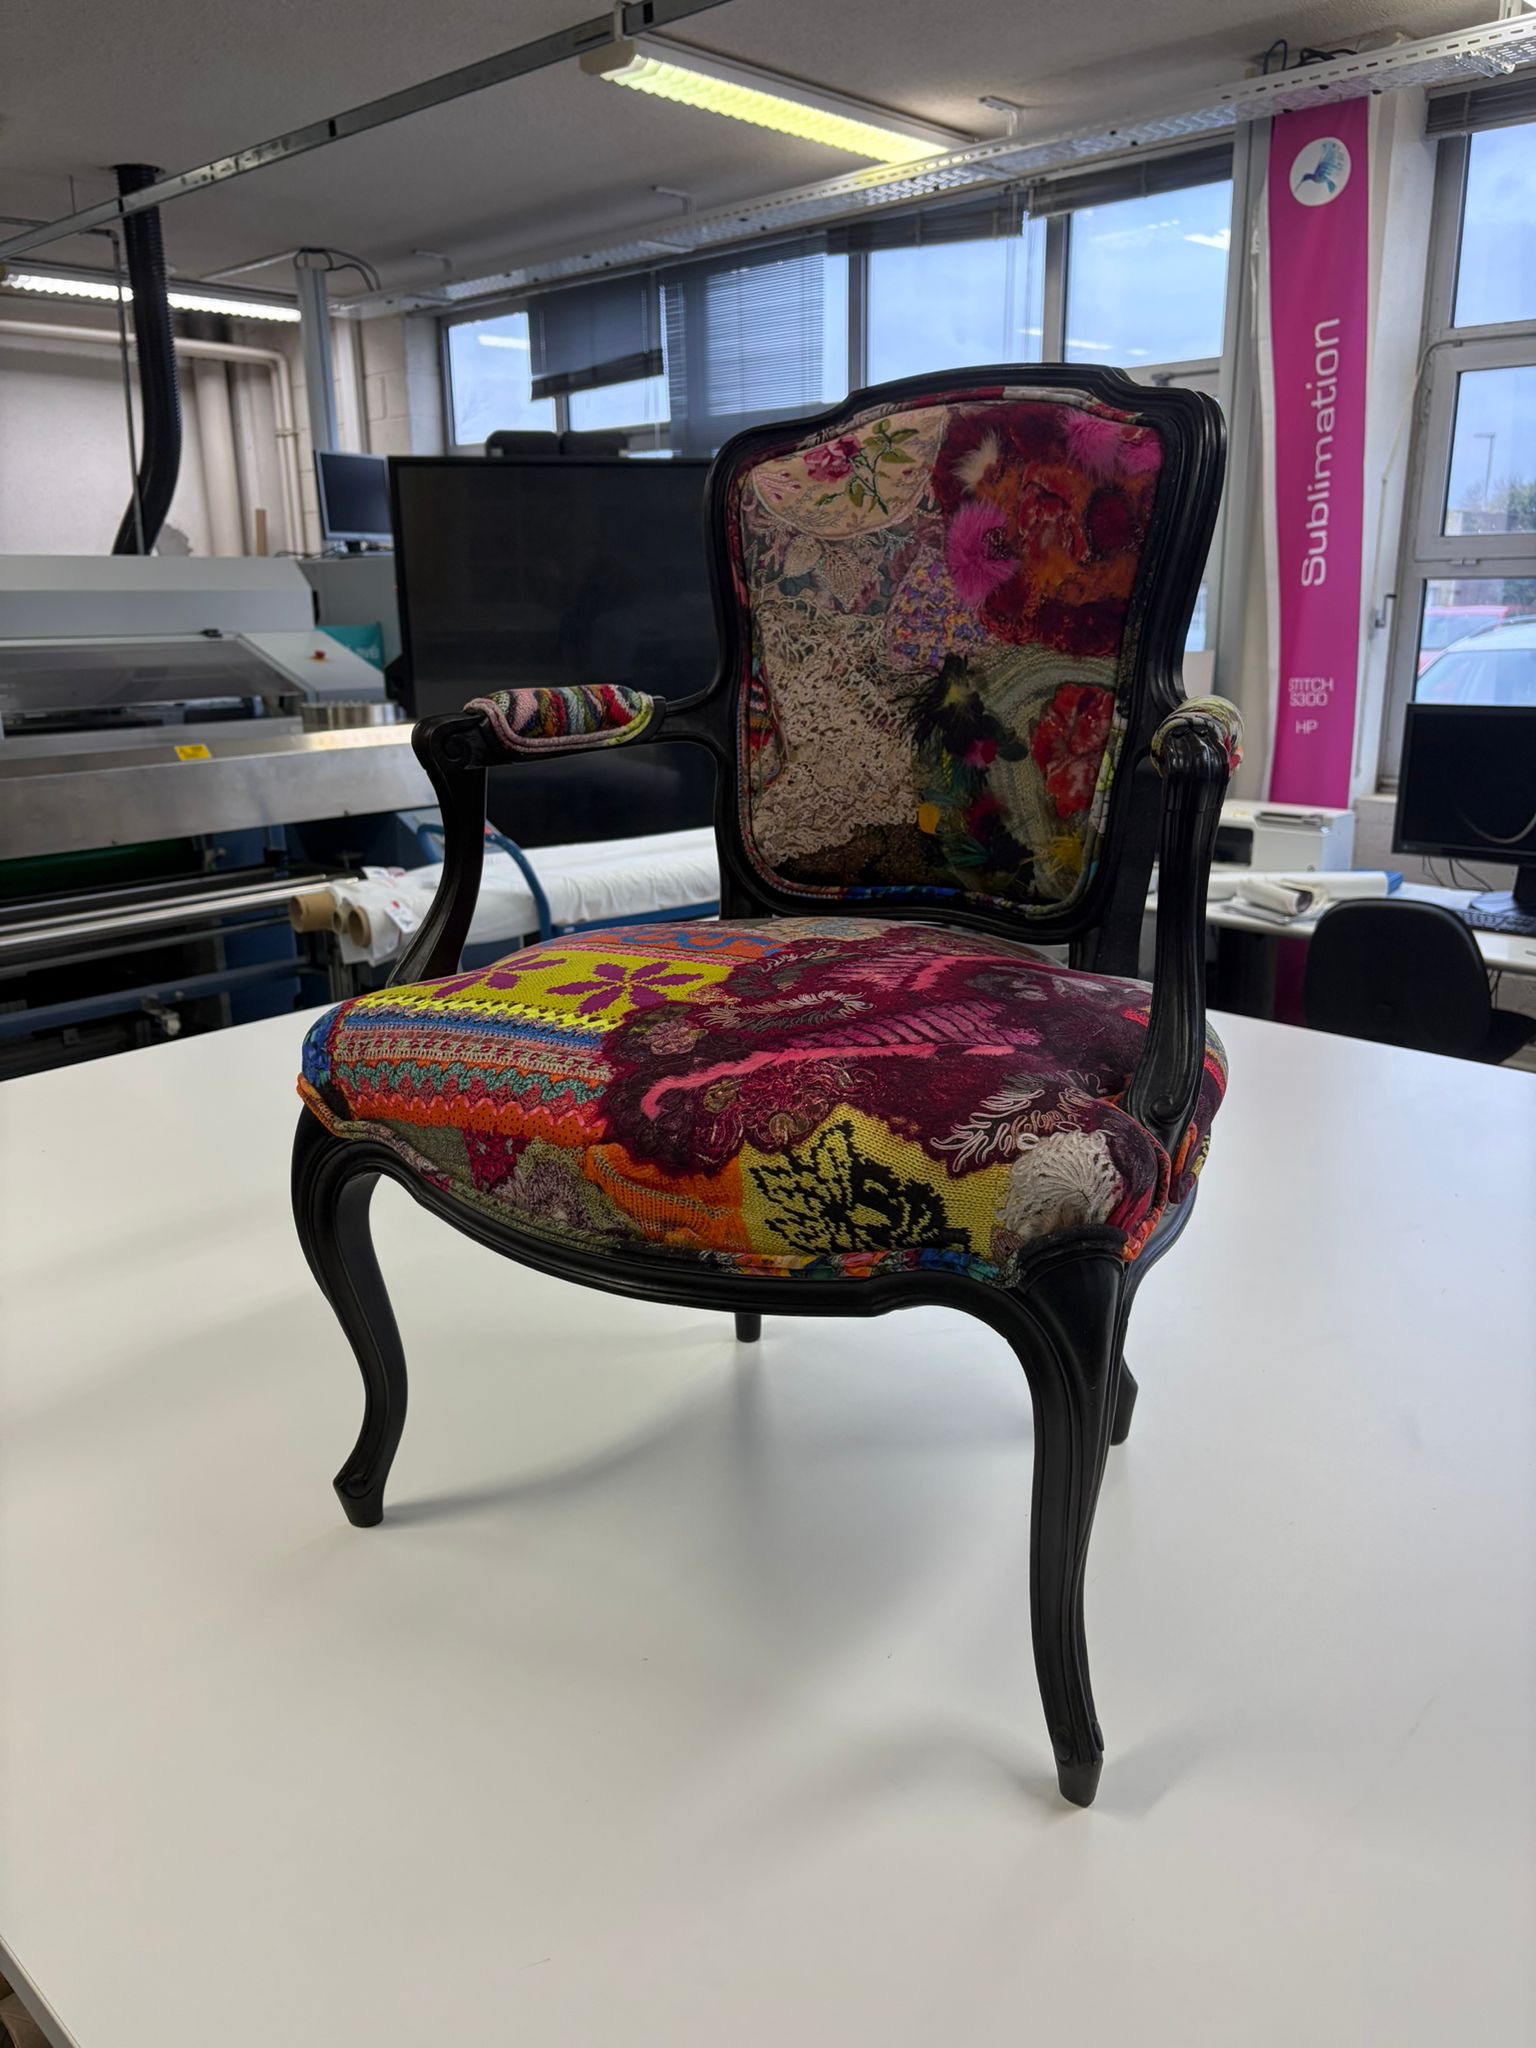
Fauteuil légendaire du lycée de la mode
Créer des pièces par défaut (salon et chambre) avec du mobilier dedans (canapés, fauteuils, lits, oreillers…) qui puissent être modifiés par l’étudiant, afin que celui-ci puisse ajouter les textures qu’il souhaite, pour les visualiser avant d’imprimer ses motifs. Il fallait donc que la texture soit en 3D, et que l’objet visualisé soit le plus réaliste possible, tout en restant dépendant de la luminosité de l’environnement. Nous devions aussi faire en sorte que l’étudiant puisse importer le motif qu’il crée, et l’ajouter dans le logiciel.
L’utilisateur peut tourner autour du meuble, zoomer pour observer la définition de l’encre sur la fibre et ajuster l’échelle du motif en temps réel. C’est cette interactivité qui transforme un simple dessin en un objet tangible.
première ébauche de la chambre sur Unity
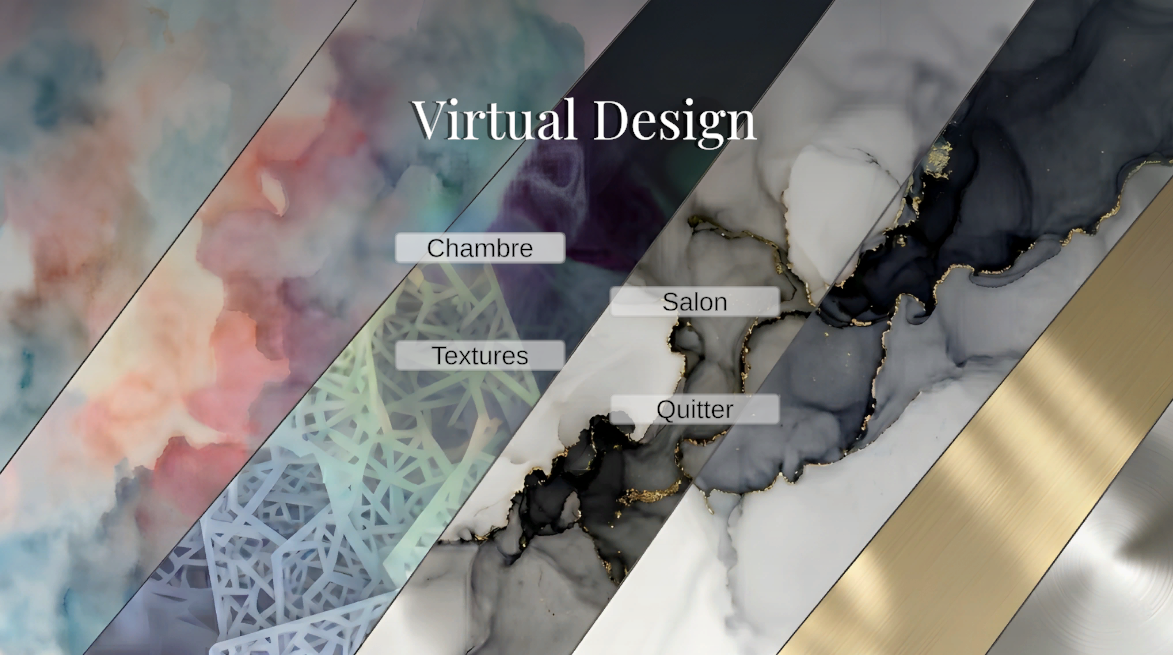
Voici l’interface principale qui s’ouvre lorsqu’on lance notre logiciel :
Interface d’accueil de notre logiciel
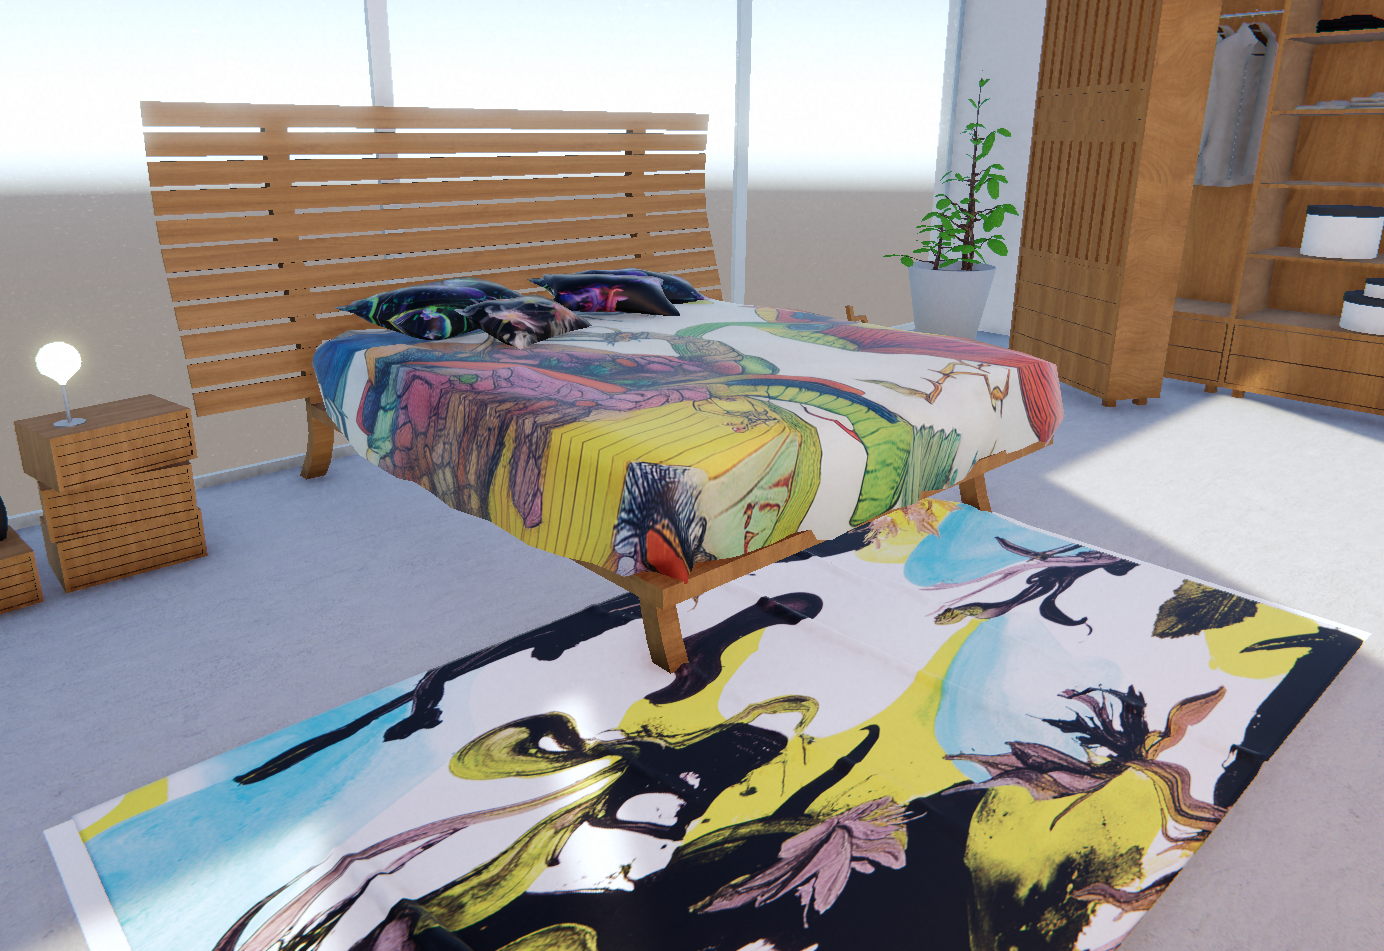
Si on clique sur “Chambre”, on va arriver dans la chambre créée, composée d’un lit avec des coussins, des luminaires et des meubles (comme des tables de chevet). Chacun des éléments de cette pièce peut se voir attribuer une texture, qui peut elle-même être zoomée, décalée ou pivotée. Le but est de se déplacer dans la pièce afin de se projeter pour voir le rendu de la texture choisie. Cela aide l’étudiant à avoir une idée plus réaliste de sa production, et sans consommer de d’encre ni de tissu.
Notre chambre
Si on clique sur “Salon”, on va arriver dans notre salon, et chacun des éléments possédera les mêmes propriétés citées précédemment.
Notre salon
Le bouton “Texture” nous amène dans un dossier qui stocke toutes les textures déjà importées dans le logiciel. C’est avec ce bouton que l’étudiant importera ses créations. Pour cela il suffit d’importer un fichier image classique jpeg. Ce dossier a pour but d’être ordonné car il va abriter des centaines de textures si l’école utilise le logiciel pendant plusieurs années.
Enfin, le bouton “Quitter” ferme la fenêtre.
Conclusion
Nous avons pris conscience que ce projet n’était pas seulement la création d’un logiciel qui serait joli, mais un véritable outil du quotidien pour un lycée, et donc des centaines d’étudiants. Nous avons fait de notre mieux pour développer une alternative 3D et ergonomique qui remplacerait ce que peuvent faire Photoshop ou d’autres logiciels.
À terme, nous pourrions envisager l’ajout de nouvelles pièces de mobilier, ou plusieurs styles de salons par exemple (industriels, modernes, minimalistes, contemporains…). Et même l’intégration de simulateurs pour les vêtements, afin de couvrir l’ensemble des besoins du Lycée de la Mode.
Merci d’avoir lu !
Tenues créées par des étudiants, et qui pourraient potentiellement être modélisées en 3D
Bonjour à tous ! Nous sommes Noah, Esteban et Antoine, étudiants de deuxième année de classe préparatoire intégrée à Polytech Angers.
Dans le cadre de notre formation, nous avons eu l’opportunité de réaliser un projet concret de A à Z pendant plusieurs semaines. Le défi devant lequel nous sommes ? Concevoir et réaliser une horloge numérique à LED adressables. Ce projet permet de mettre en pratique les compétences acquises au cours des deux années de formation: de la CAO (Conception Assistée par Ordinateur),de l’électronique ainsi que de la programmation.
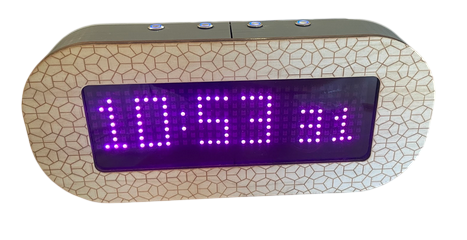
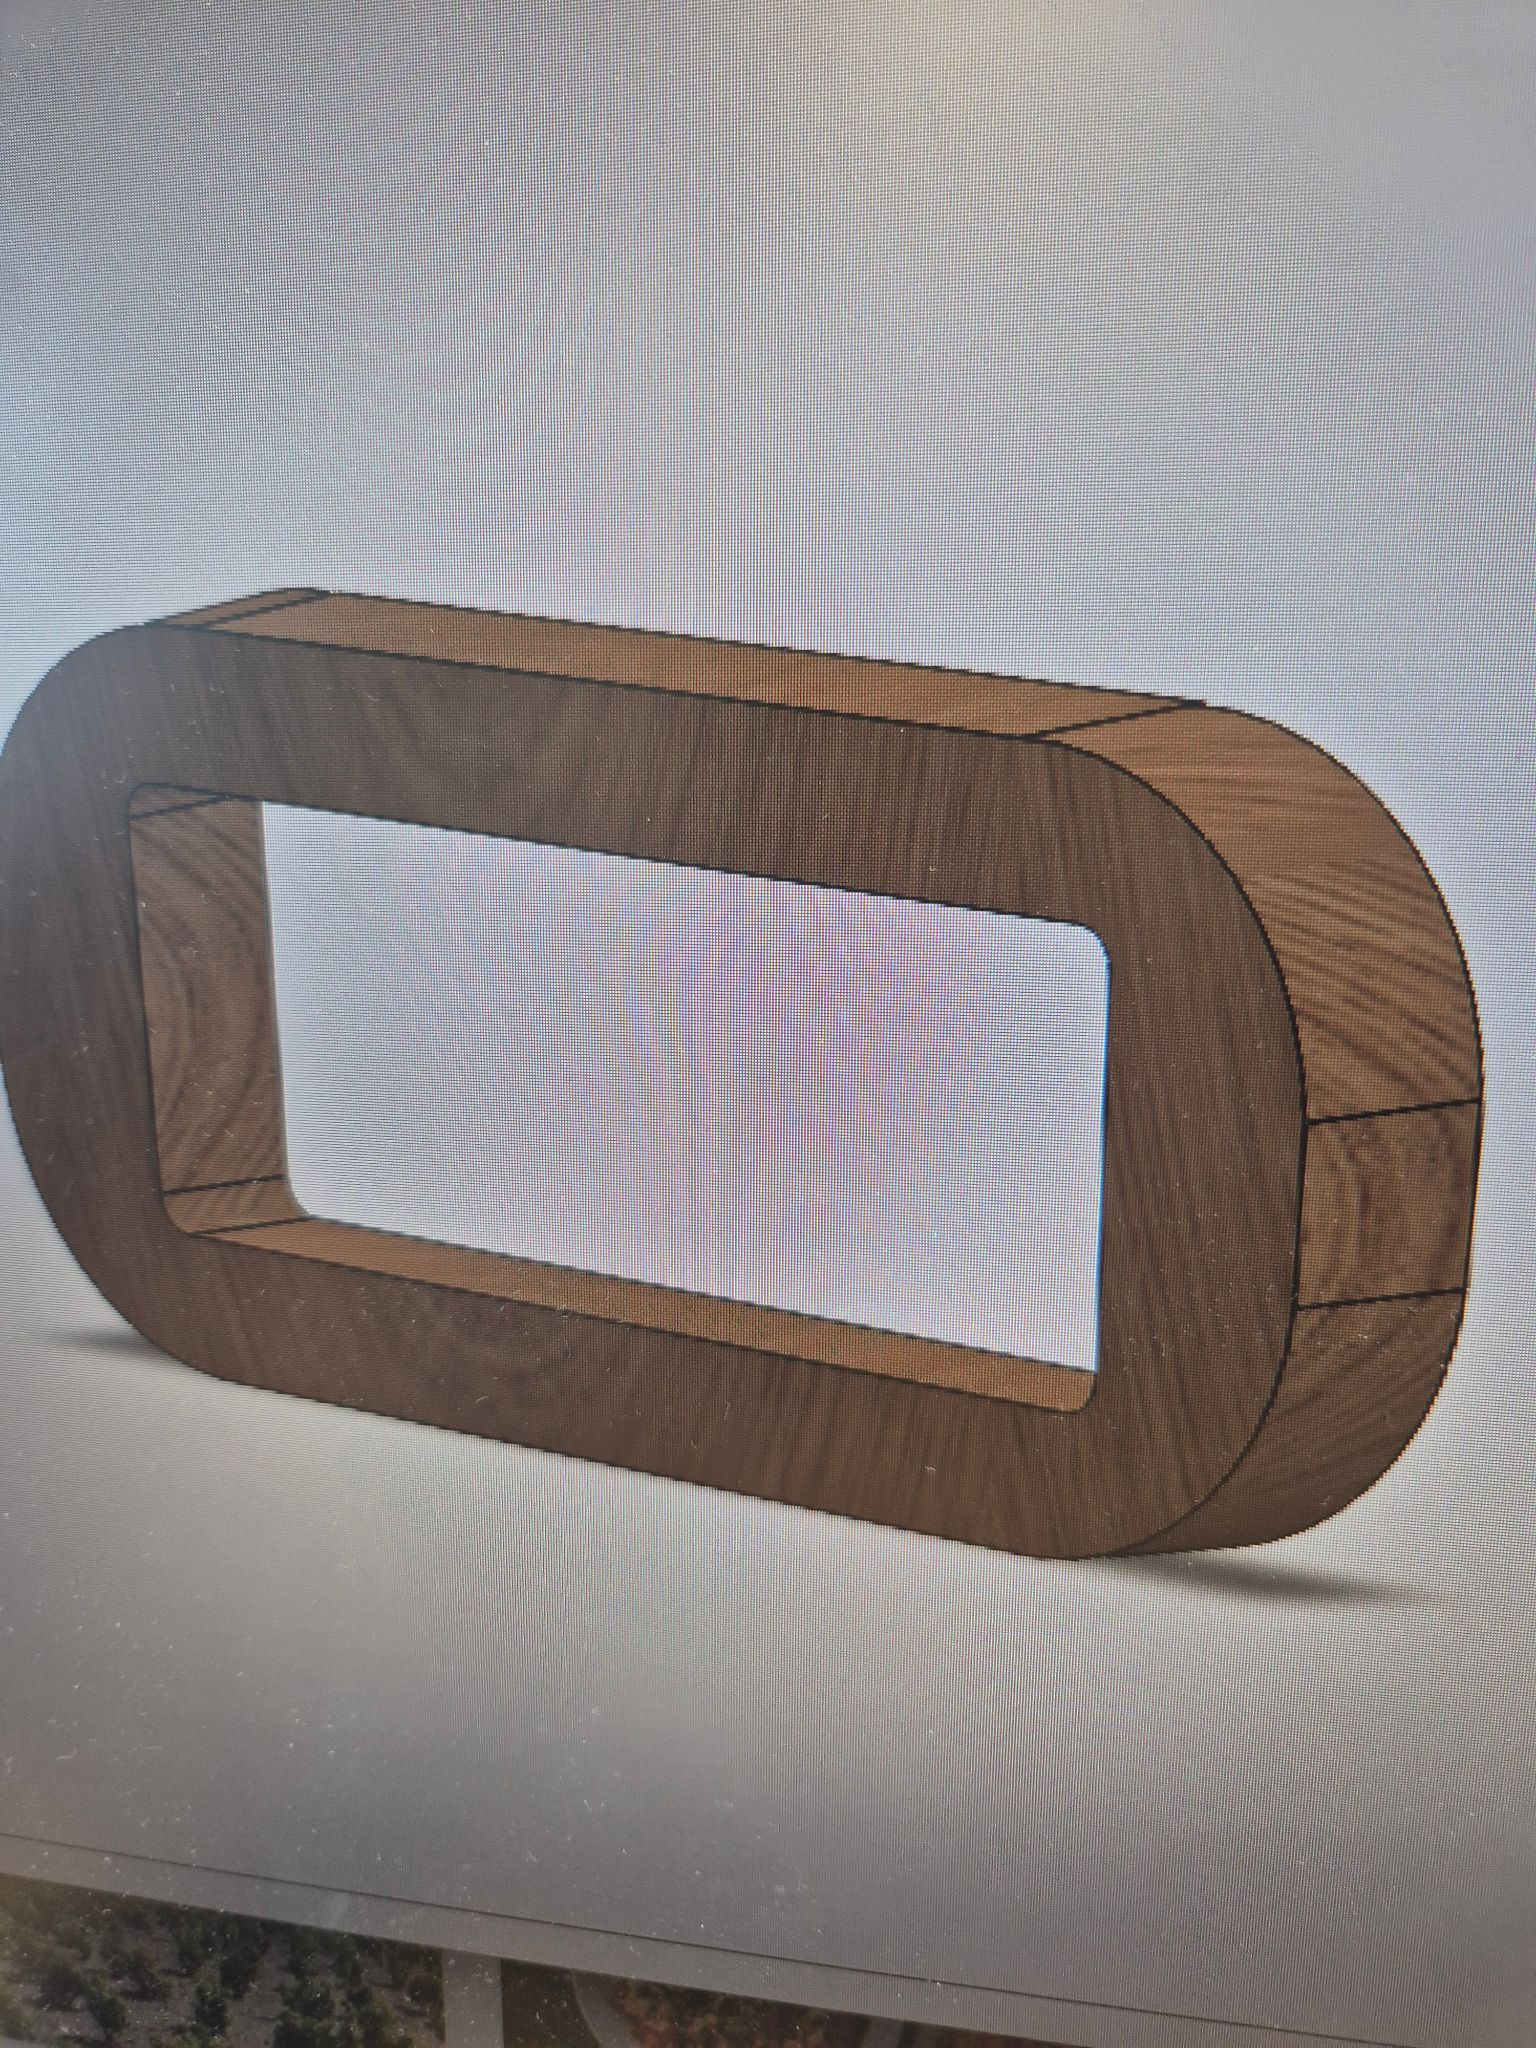
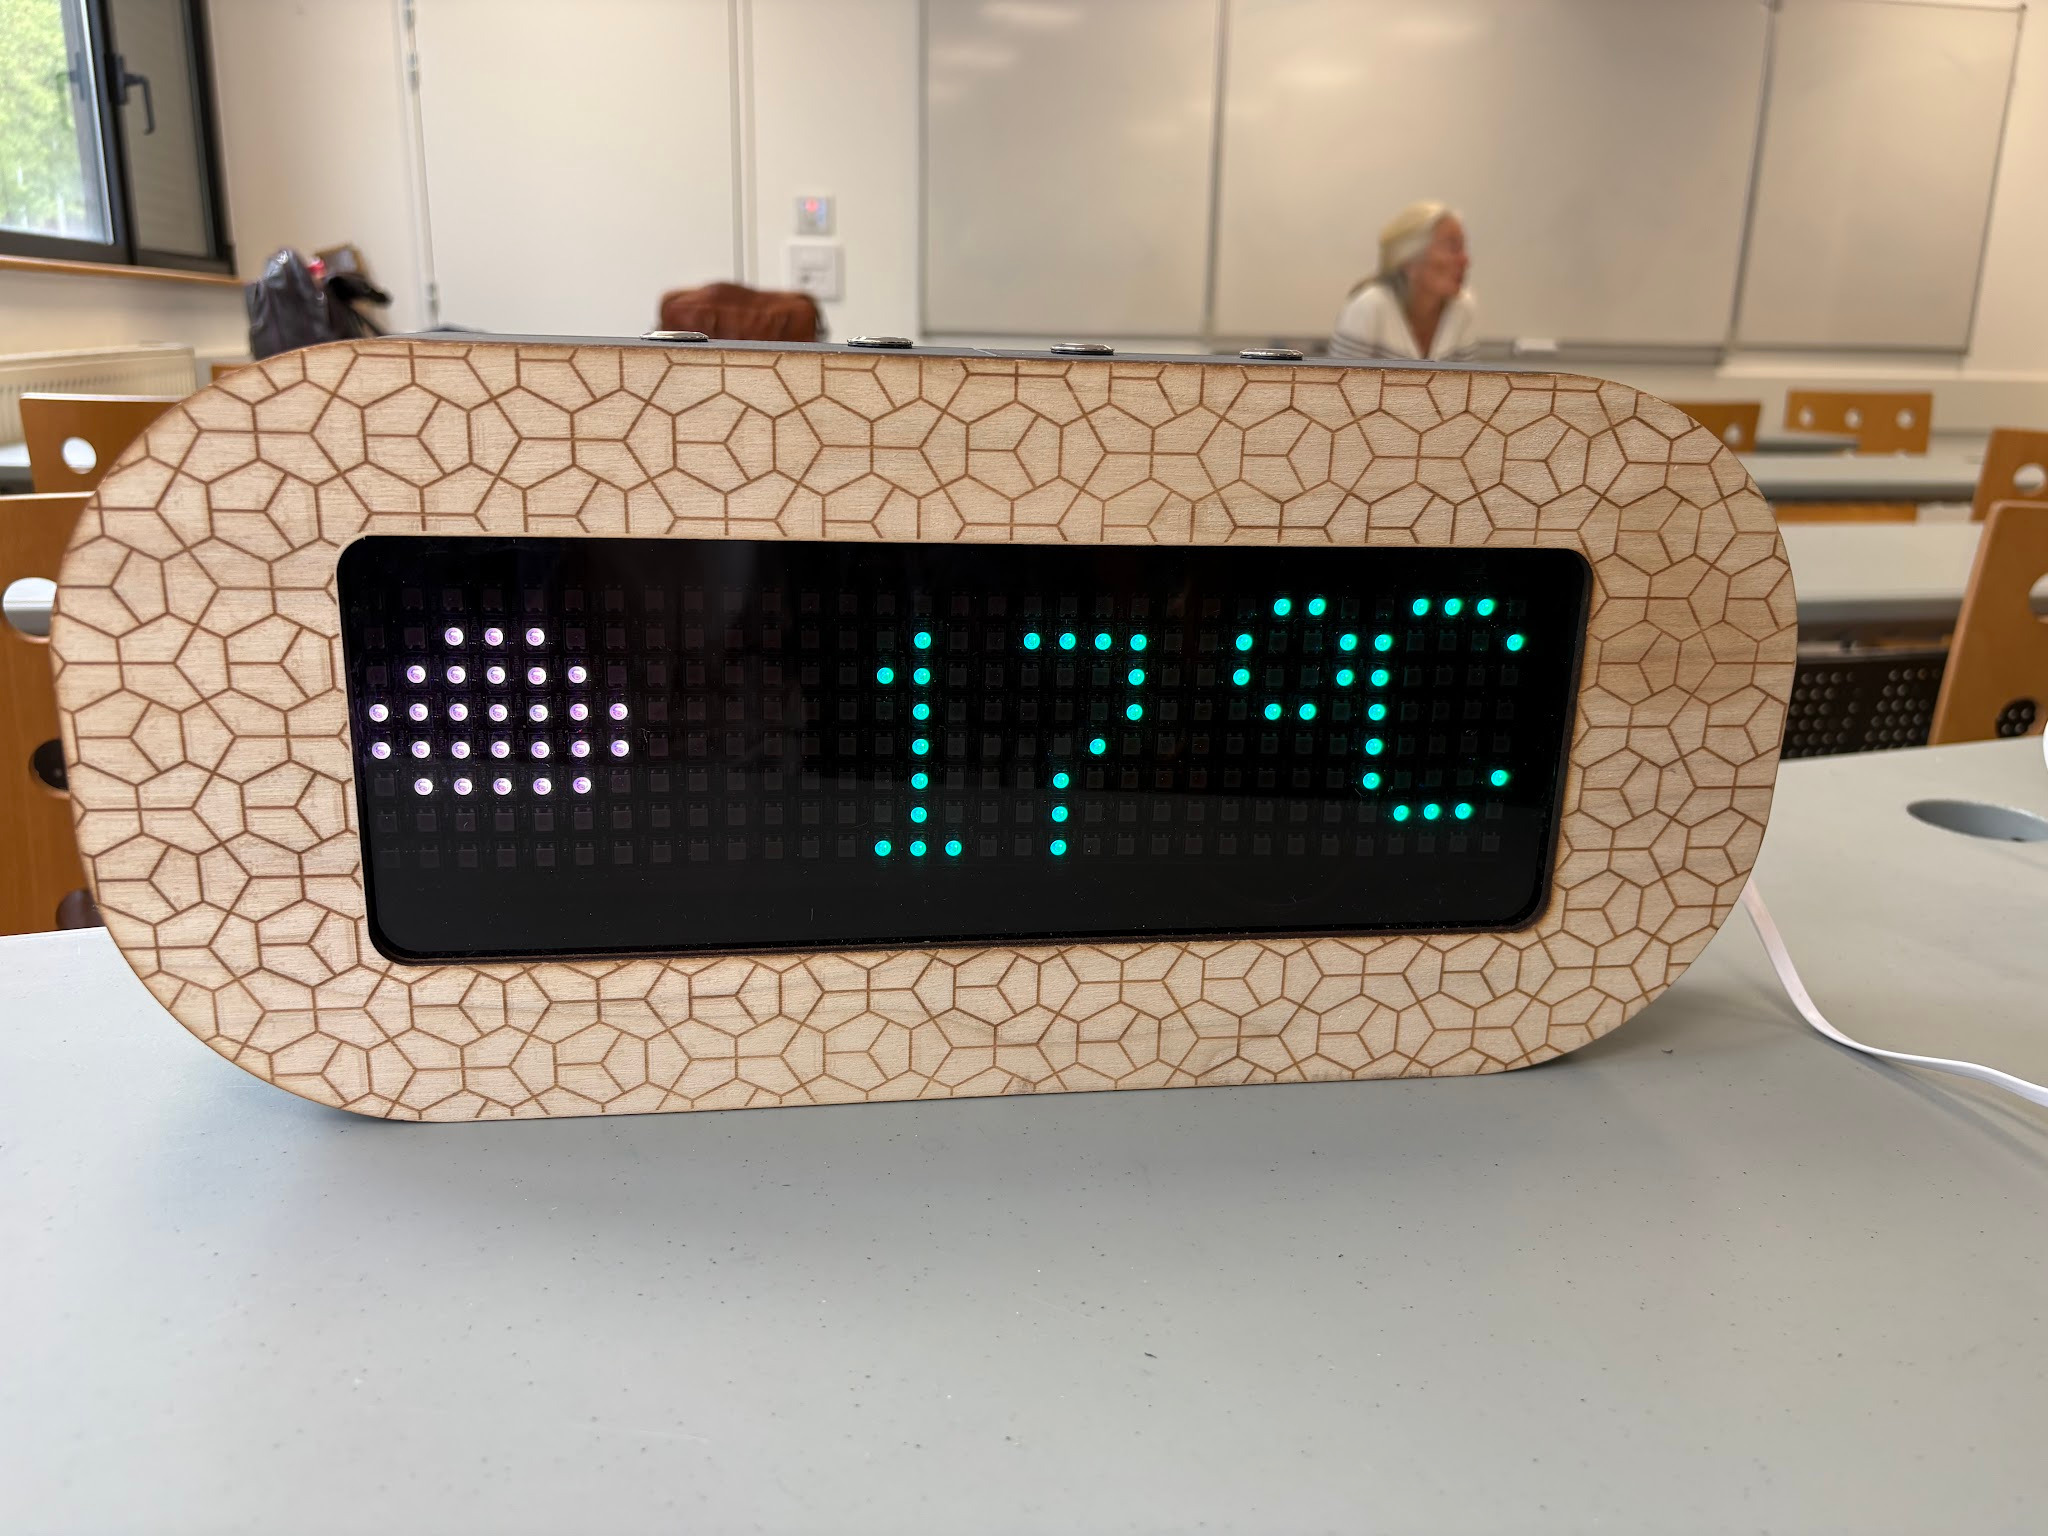
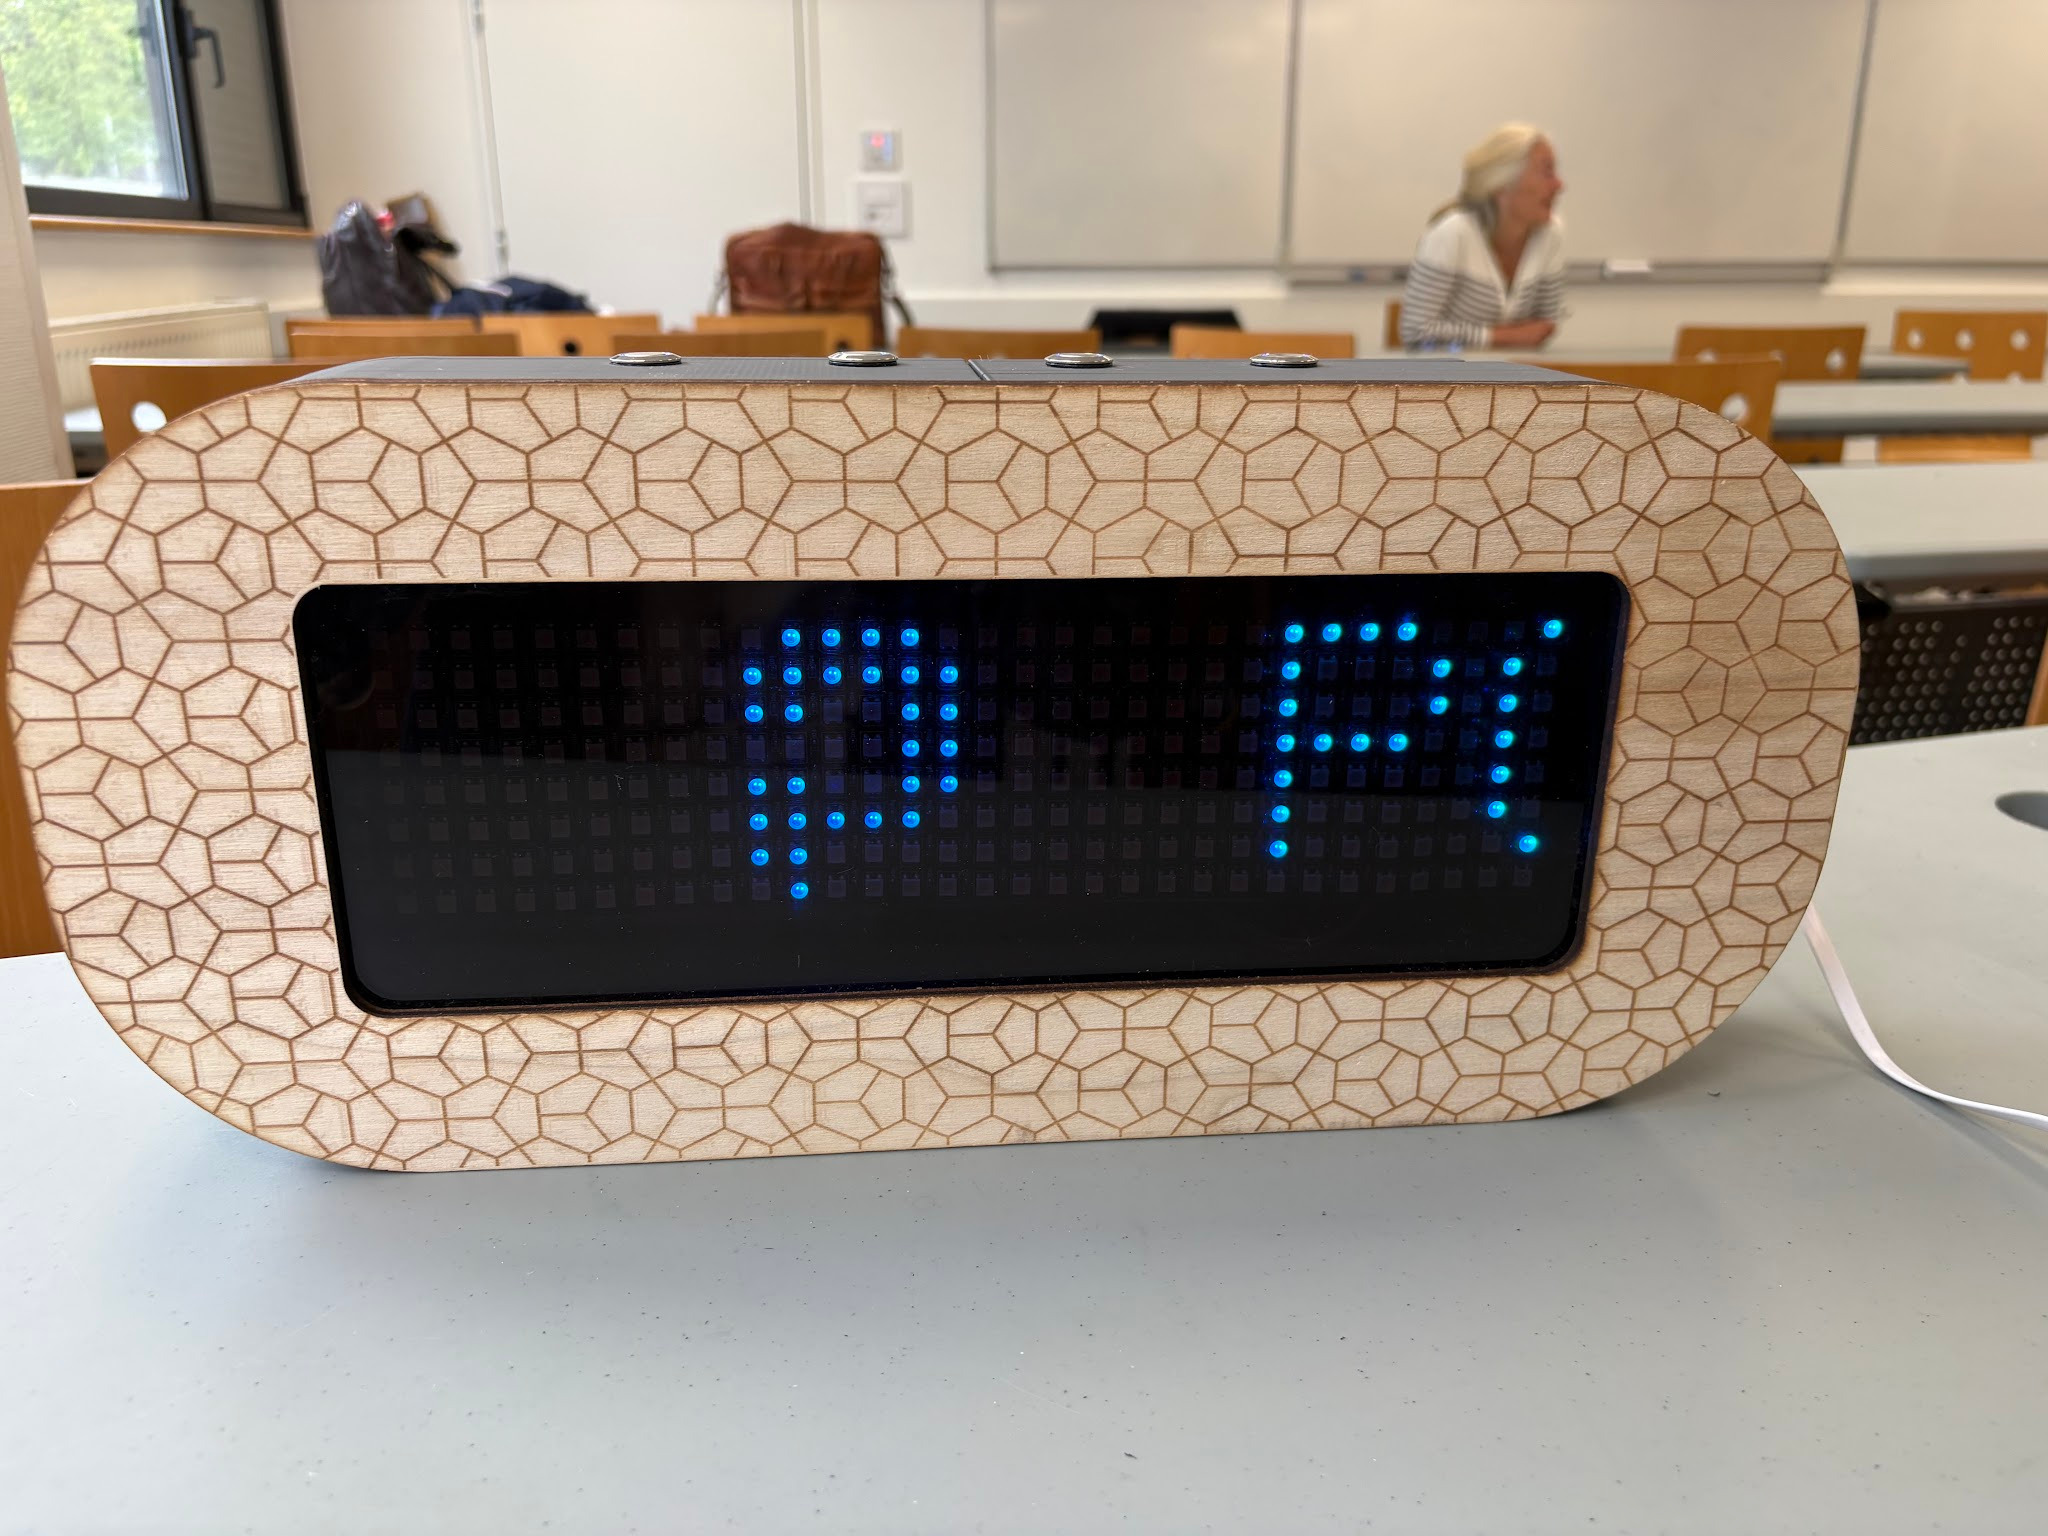
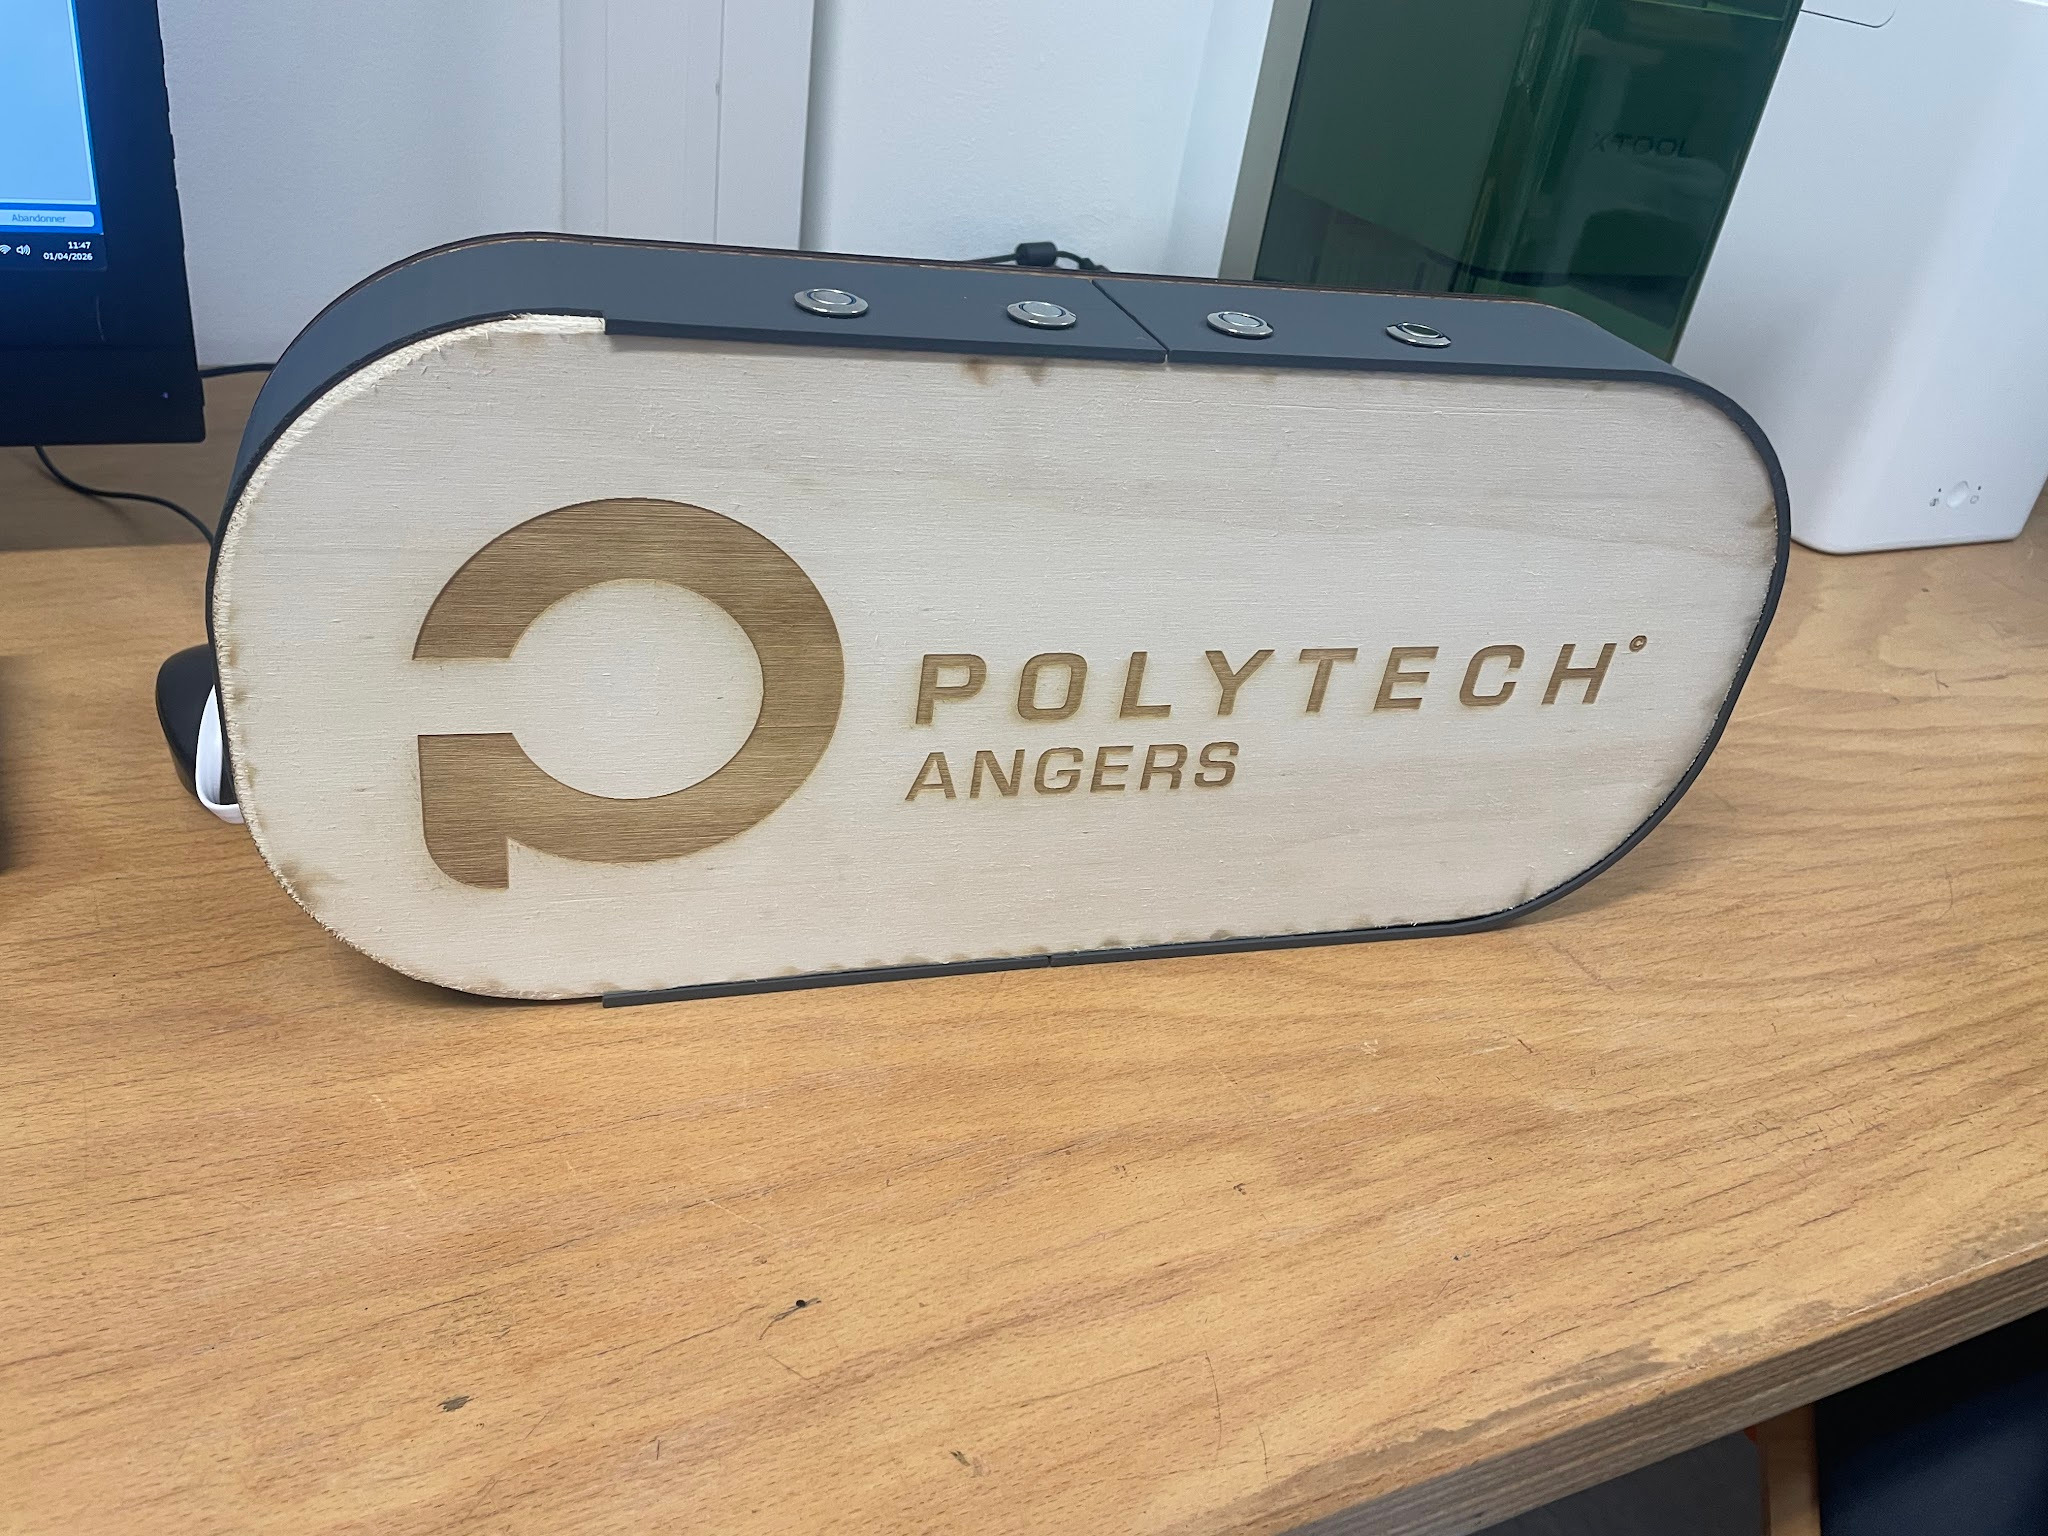
Voici un exemple d’horloge à LED vendu dans le commerce et l’horloge que nous avont finalement conceptualisée:
Le matériel
Pour mener à bien ce projet, nous avons dû lister et commander les composants nécessaires. Voici la liste du matériel requis pour cette horloge :
Une Raspberry Pi Pico 2W
Une matrice à LED (32×8 pixels)
4 boutons poussoirs (pour régler l’heure et les modes).
Du filament 3D (beaucoup !), une imprimante 3D pour la structure.
Breadboard, fer à souder et câbles de chargement.
Plexiglass fumé
Planches de bois d’épaisseur 5 mm
Étape 1 : Réflexion et Conception 3D
La conception 3D du cadre de l’horloge à l’aide du logiciel de CAO “SolidWorks” a constitué la première étape de notre projet. Le but principal était de déterminer la forme et les dimensions optimales, tout en réfléchissant à l’organisation interne de l’horloge afin que tous les composants électroniques trouvent parfaitement leur place.
Après plusieurs essais de modélisation, nous avons finalement retenu un format de 350 x 200 mm avec des bords arrondis pour un rendu plus moderne. Nous avions prévu à l’arrière du boîtier une rainure pour pouvoir y faire coulisser une plaque de bois en guise de fermeture et avoir ainsi un accès facile à l’électronique si besoin. Sur le dessus de l’horloge, nous avions également prévu un emplacement pour chacun des quatre boutons de contrôle qui nous permettent de paramétrer les différentes fonctionnalités de l’horloge.
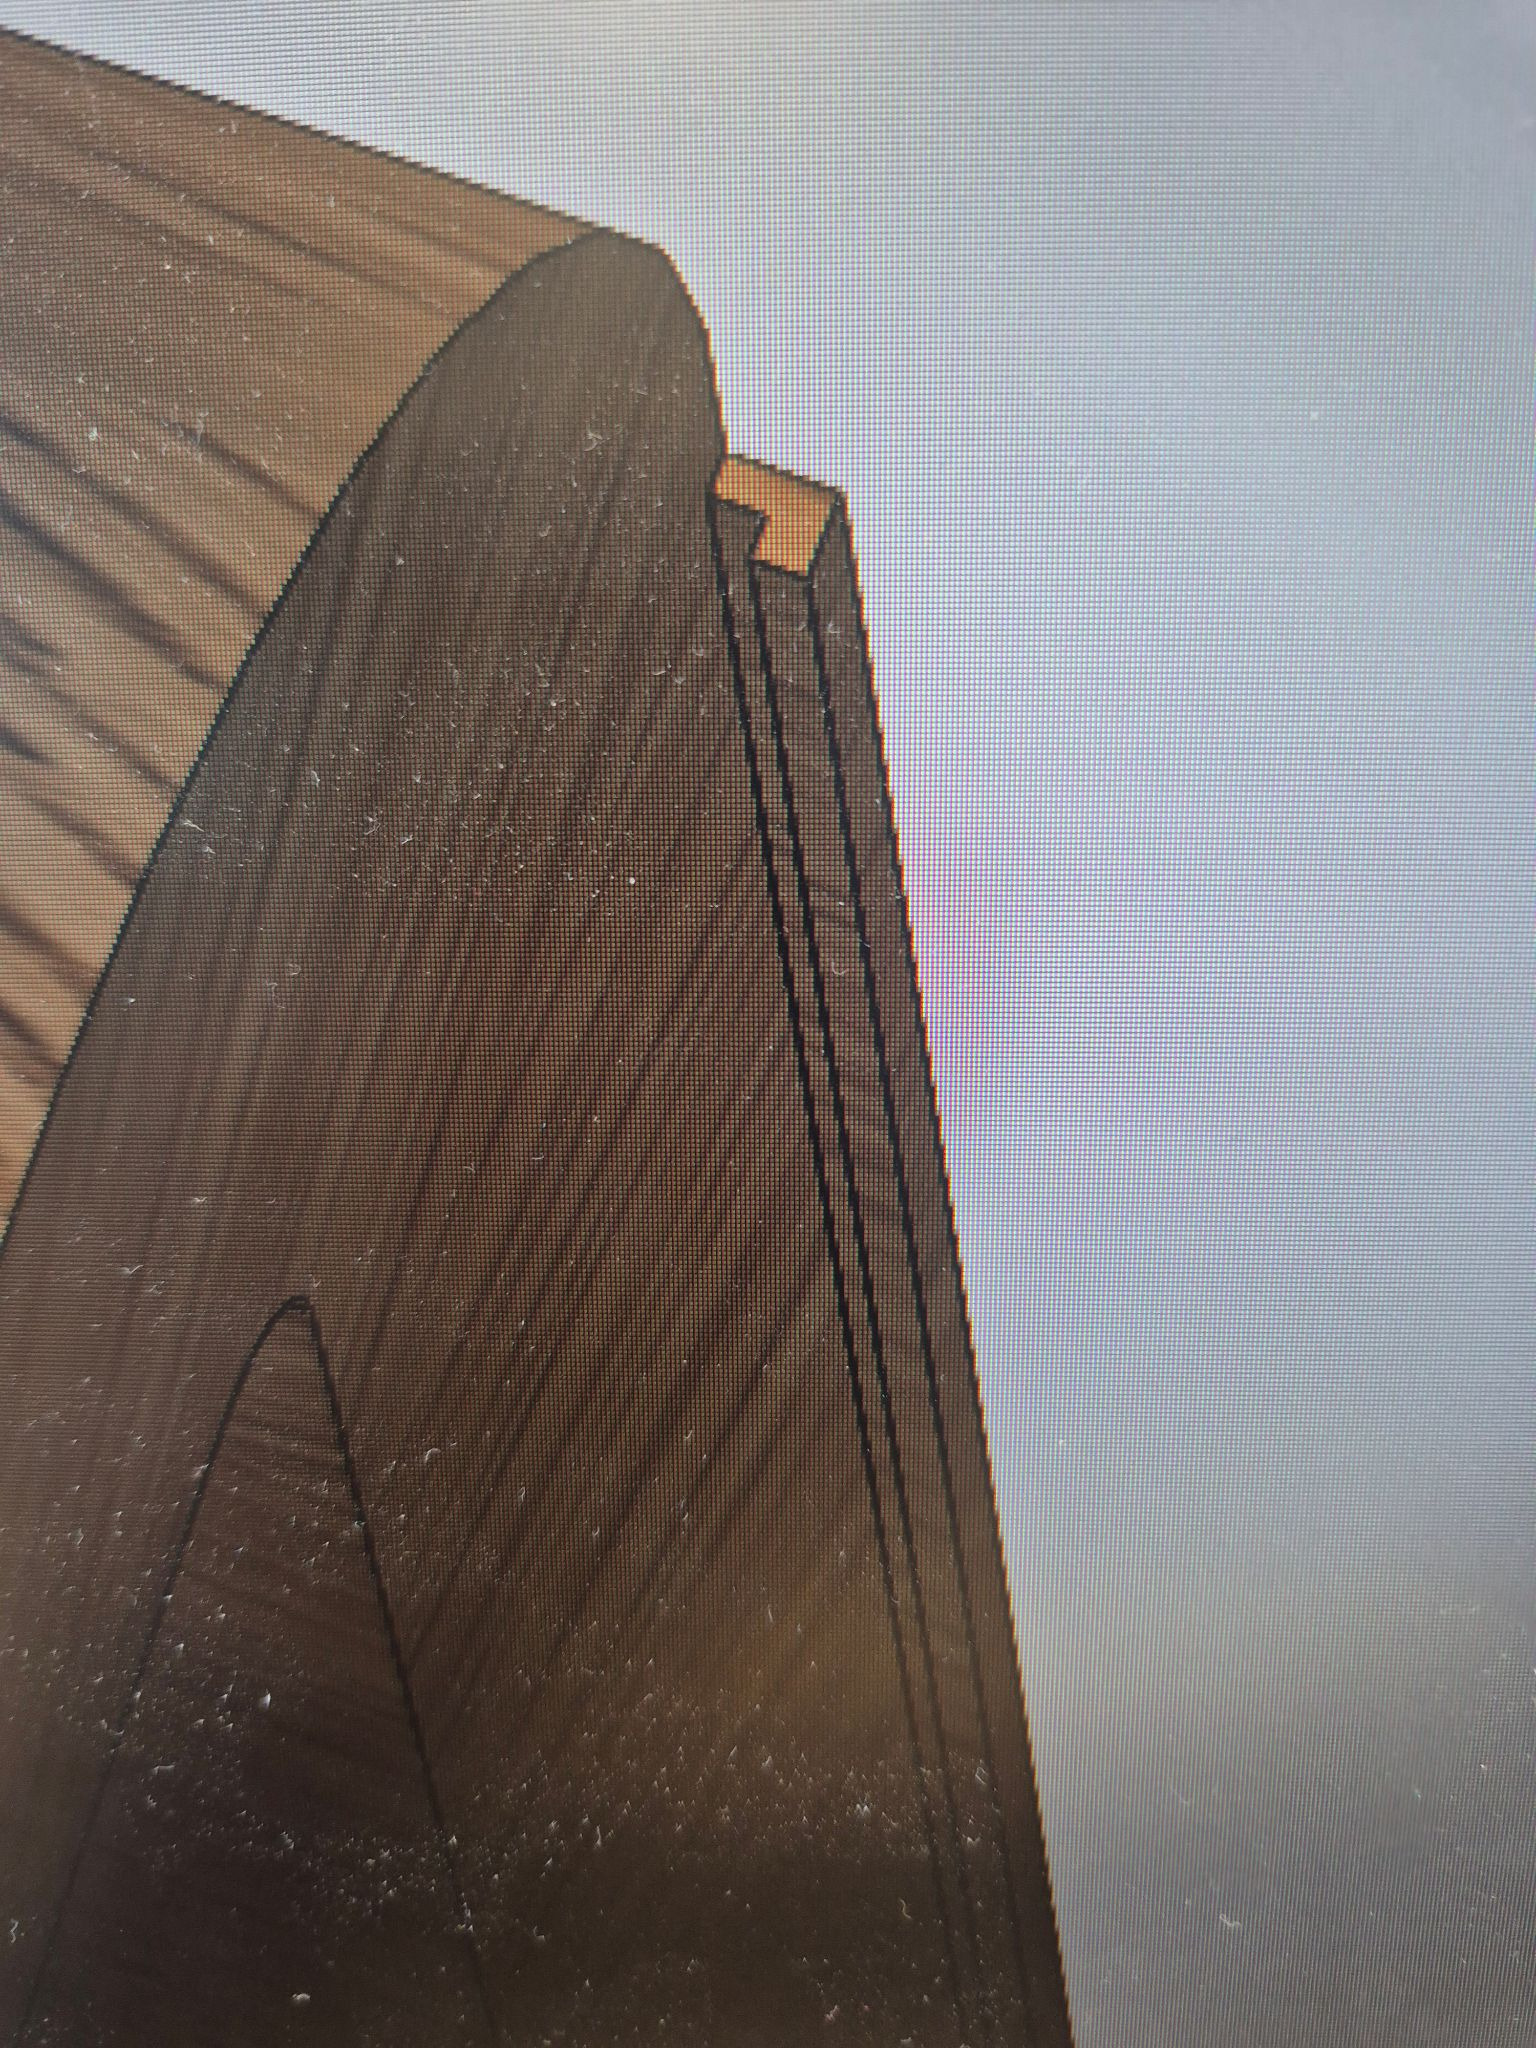
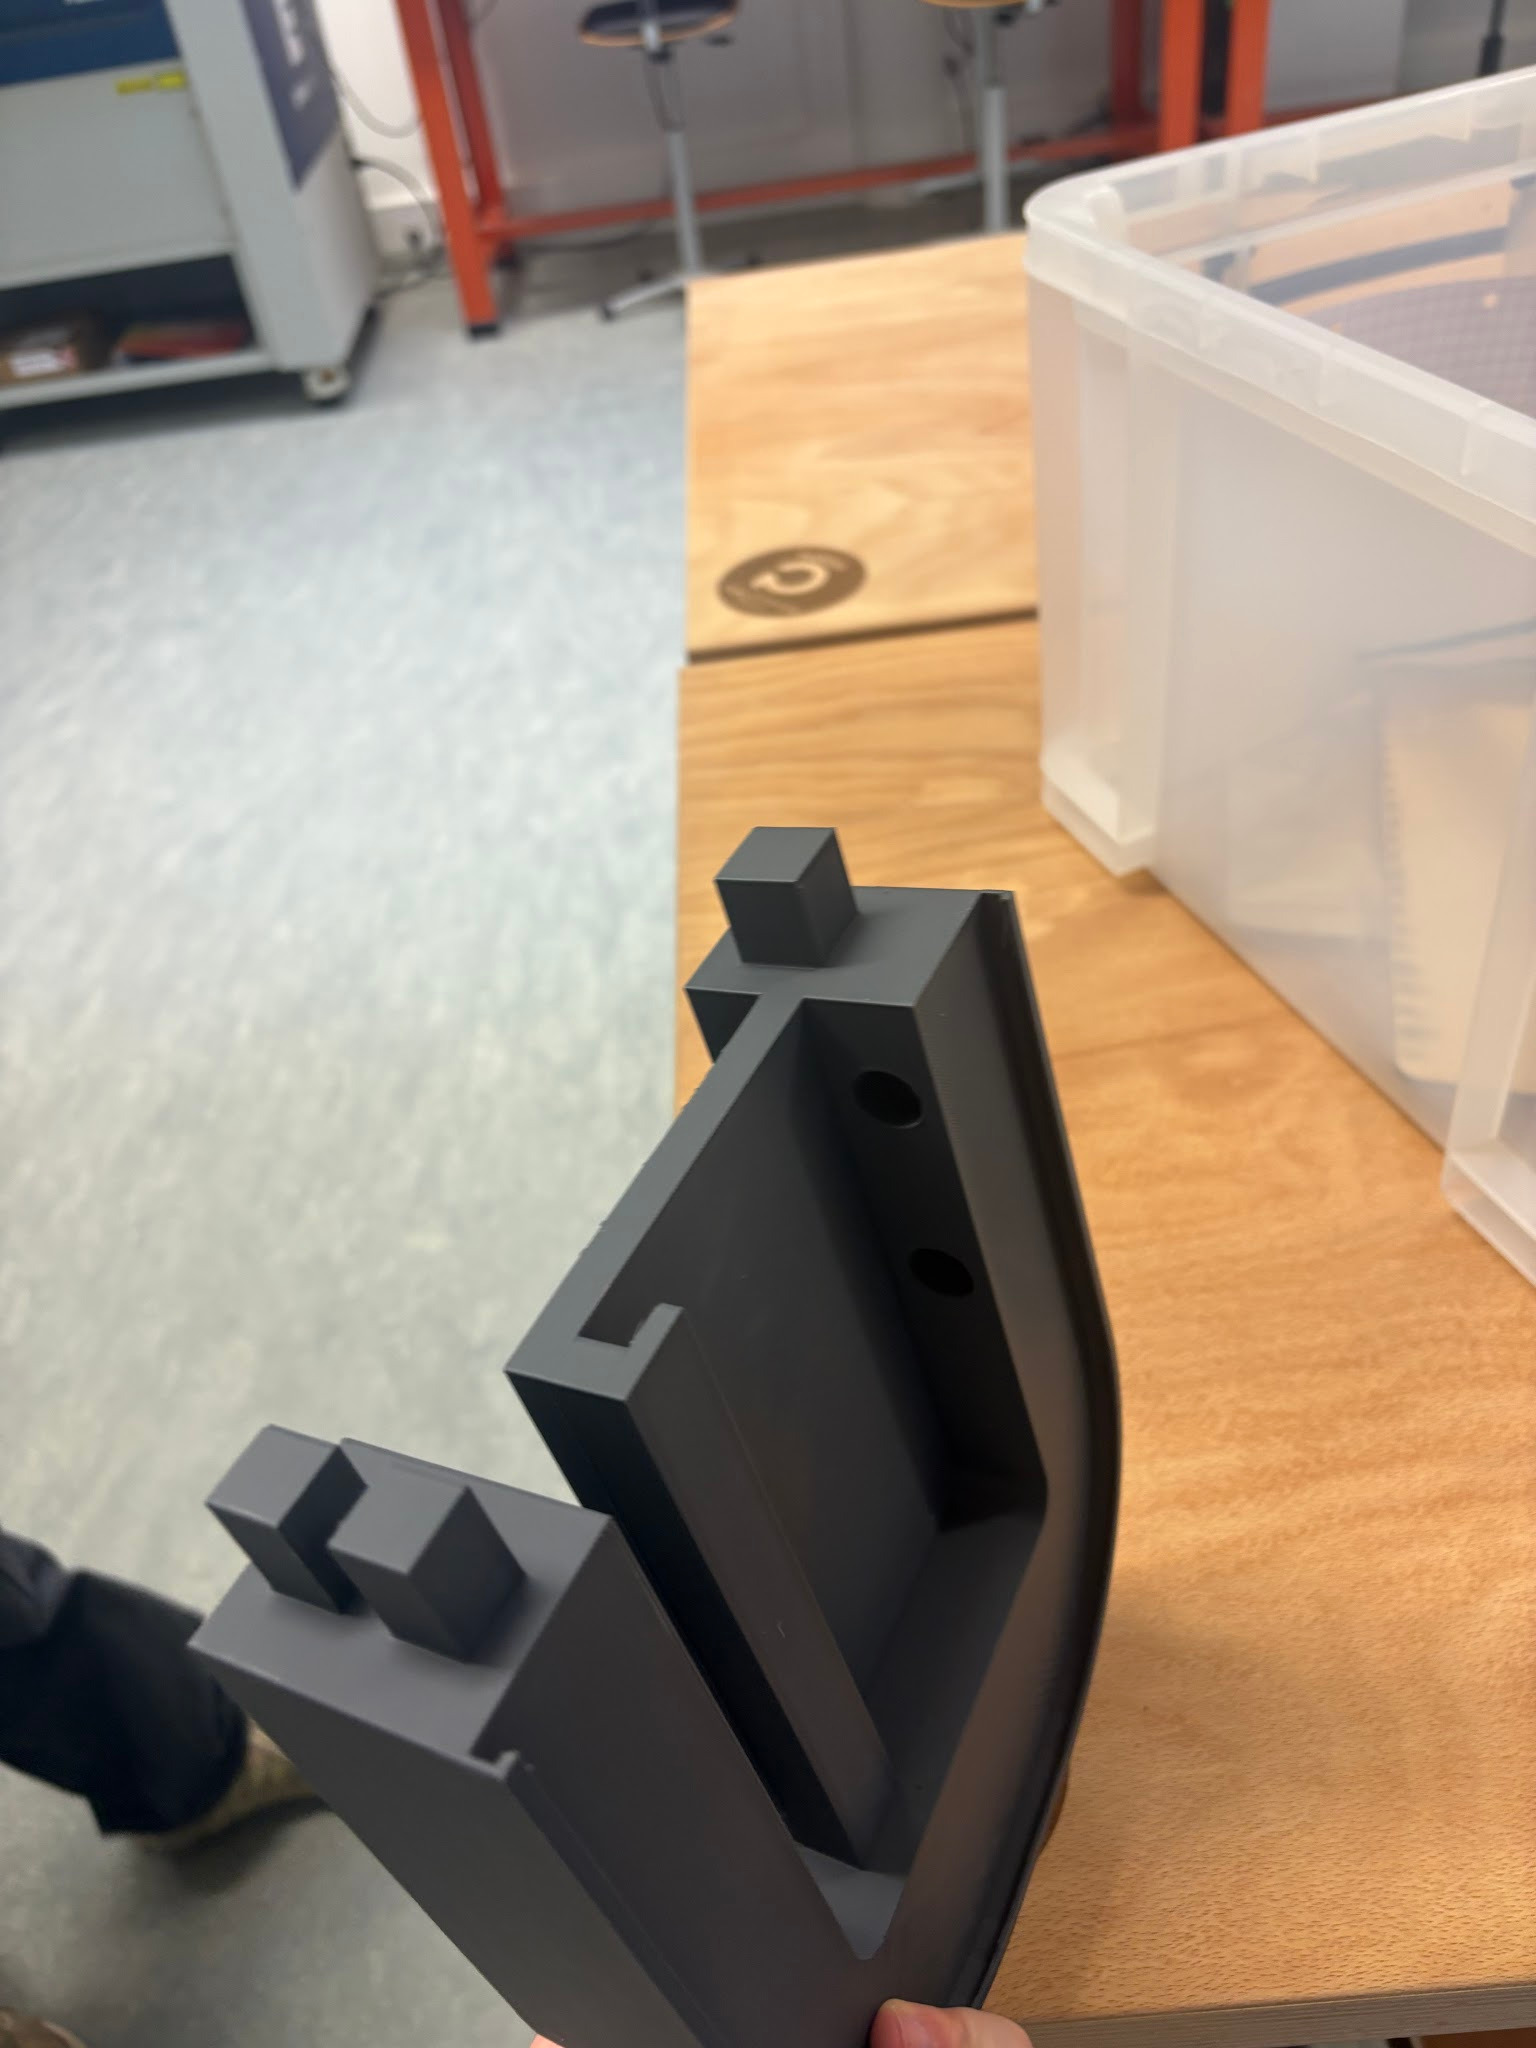
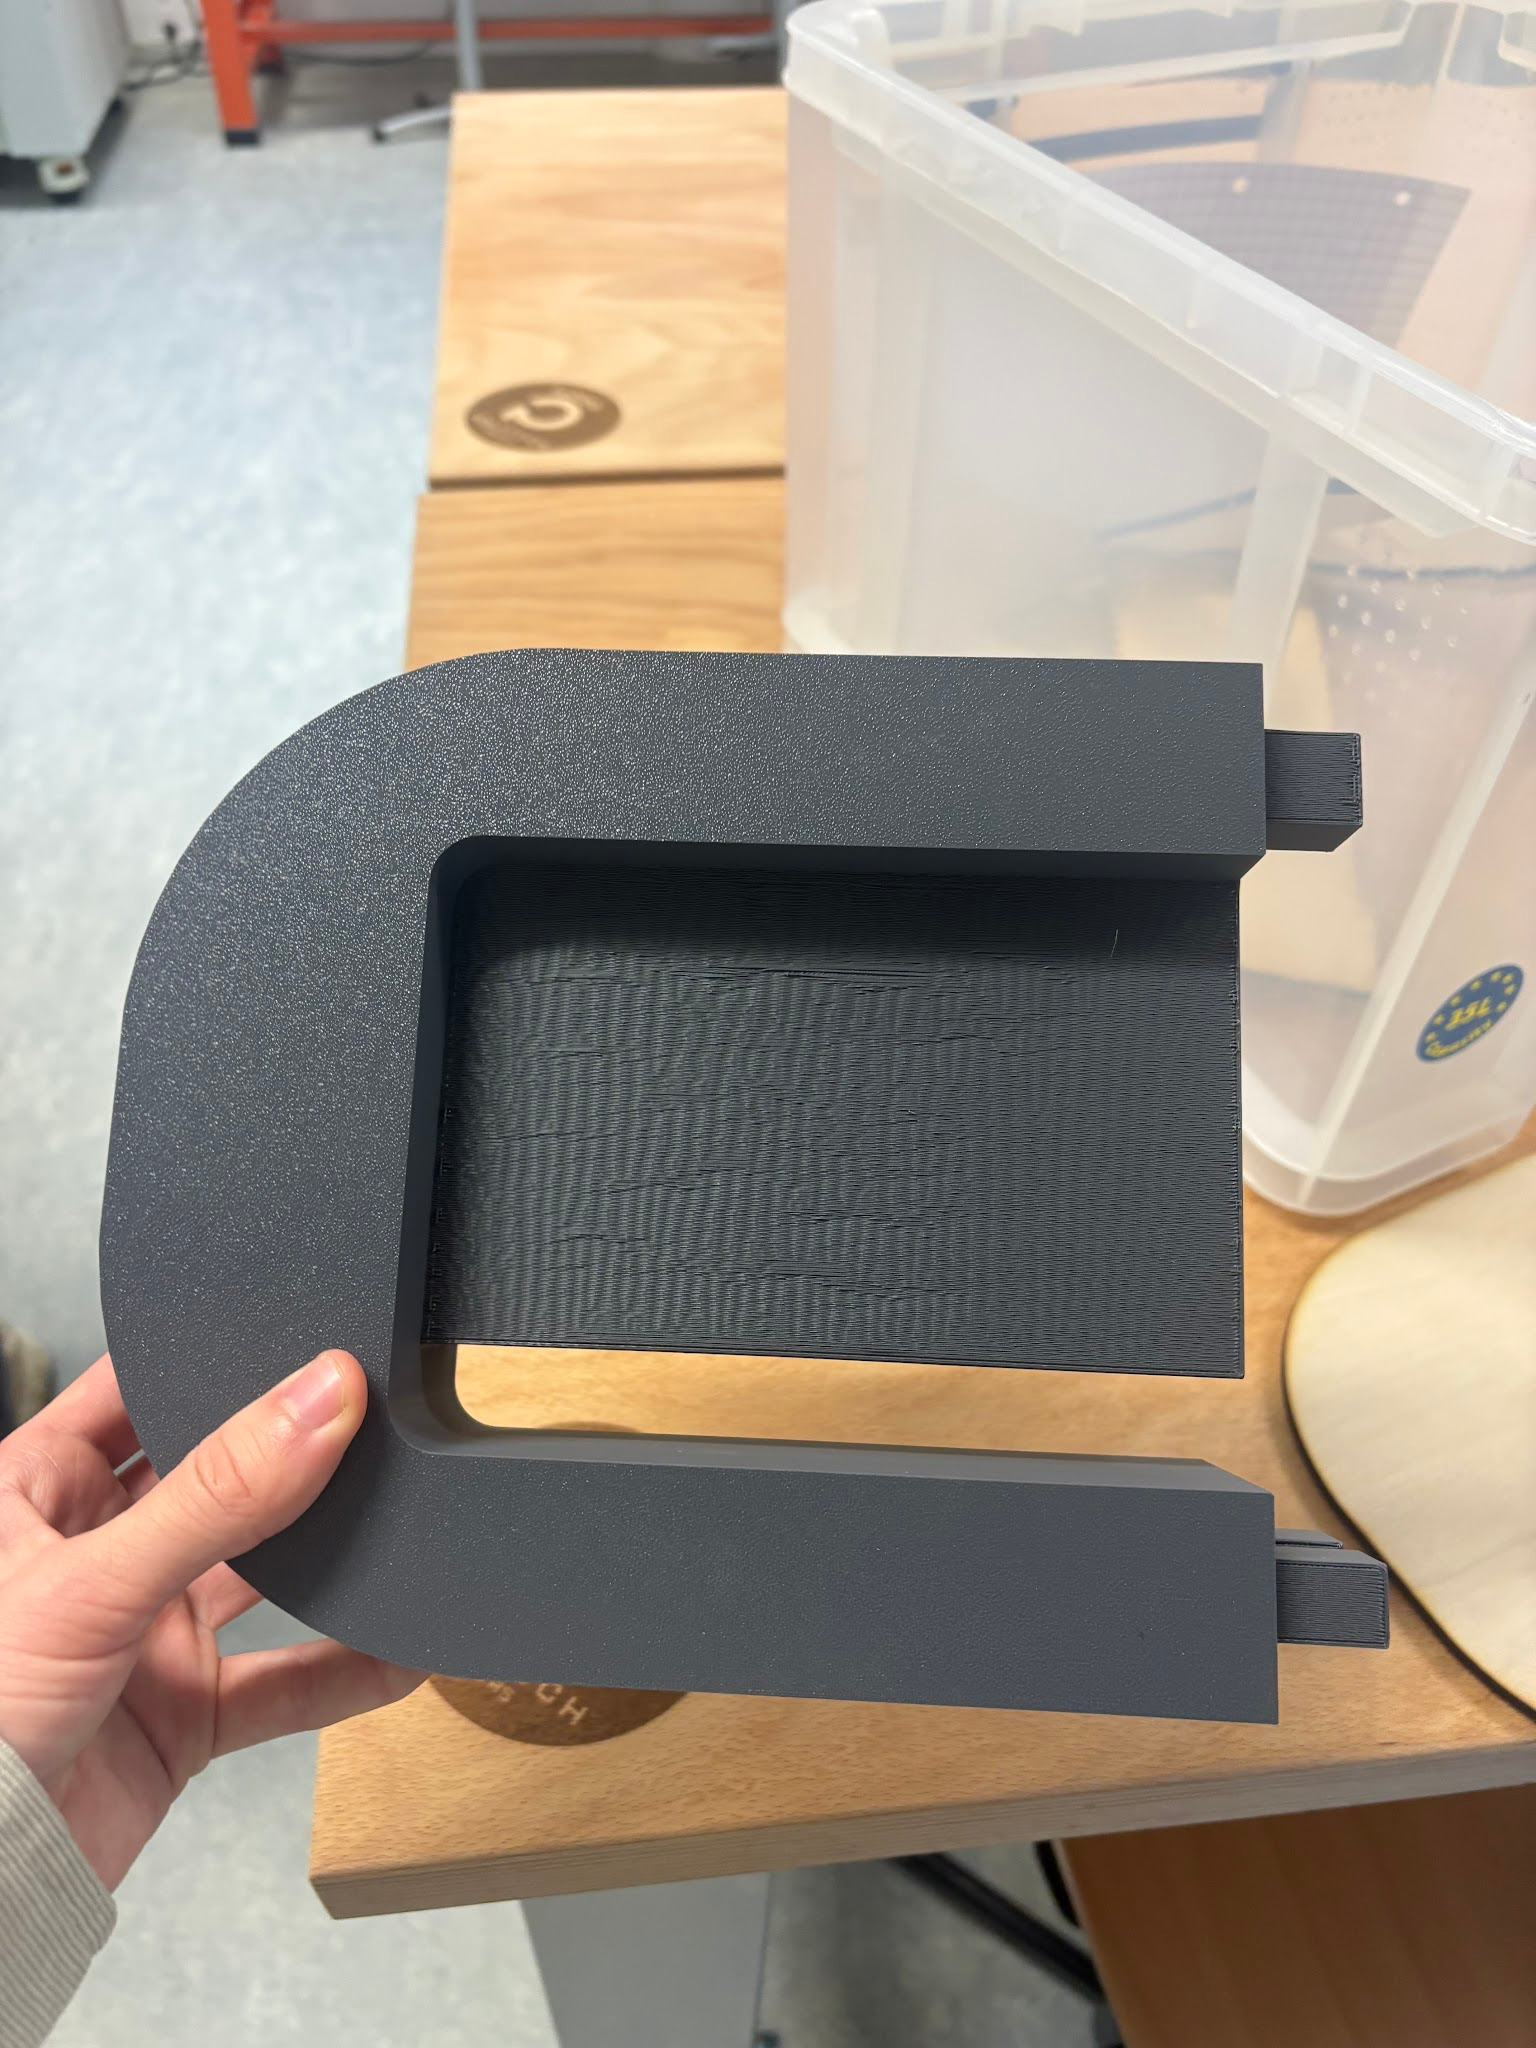
Le problème principal était de trouver une solution pour fixer les LED et la carte électronique. Pour pallier cet inconvénient, nous avons modélisé une paroi centrale dans la boîte. Cette structure a deux rôles : elle sert à fixer les LED, et elle comporte une large encoche sur mesure pour maintenir la breadboard. Enfin, nous avons laissé un espace dans la partie basse de la paroi centrale pour laisser passer les différents fils de connexion entre les LED et la breadboard.
Un premier problème s’est alors posé lors de la conception 3D : les dimensions de notre horloge dépassaient la capacité d’impression des machines 3D. Pour résoudre ce problème, la solution la plus réaliste était de diviser le bâti en deux parties distinctes.
Pour assembler les deux parties, nous avons imaginé un système d’emboîtement sur mesure permettant d’assembler les deux moitiés parfaitement.
Étape 2 : Électronique et programmation
Assemblage et câblage :
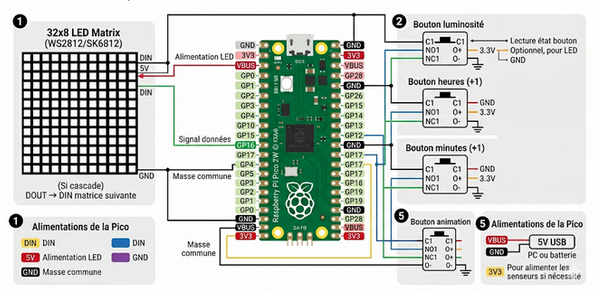
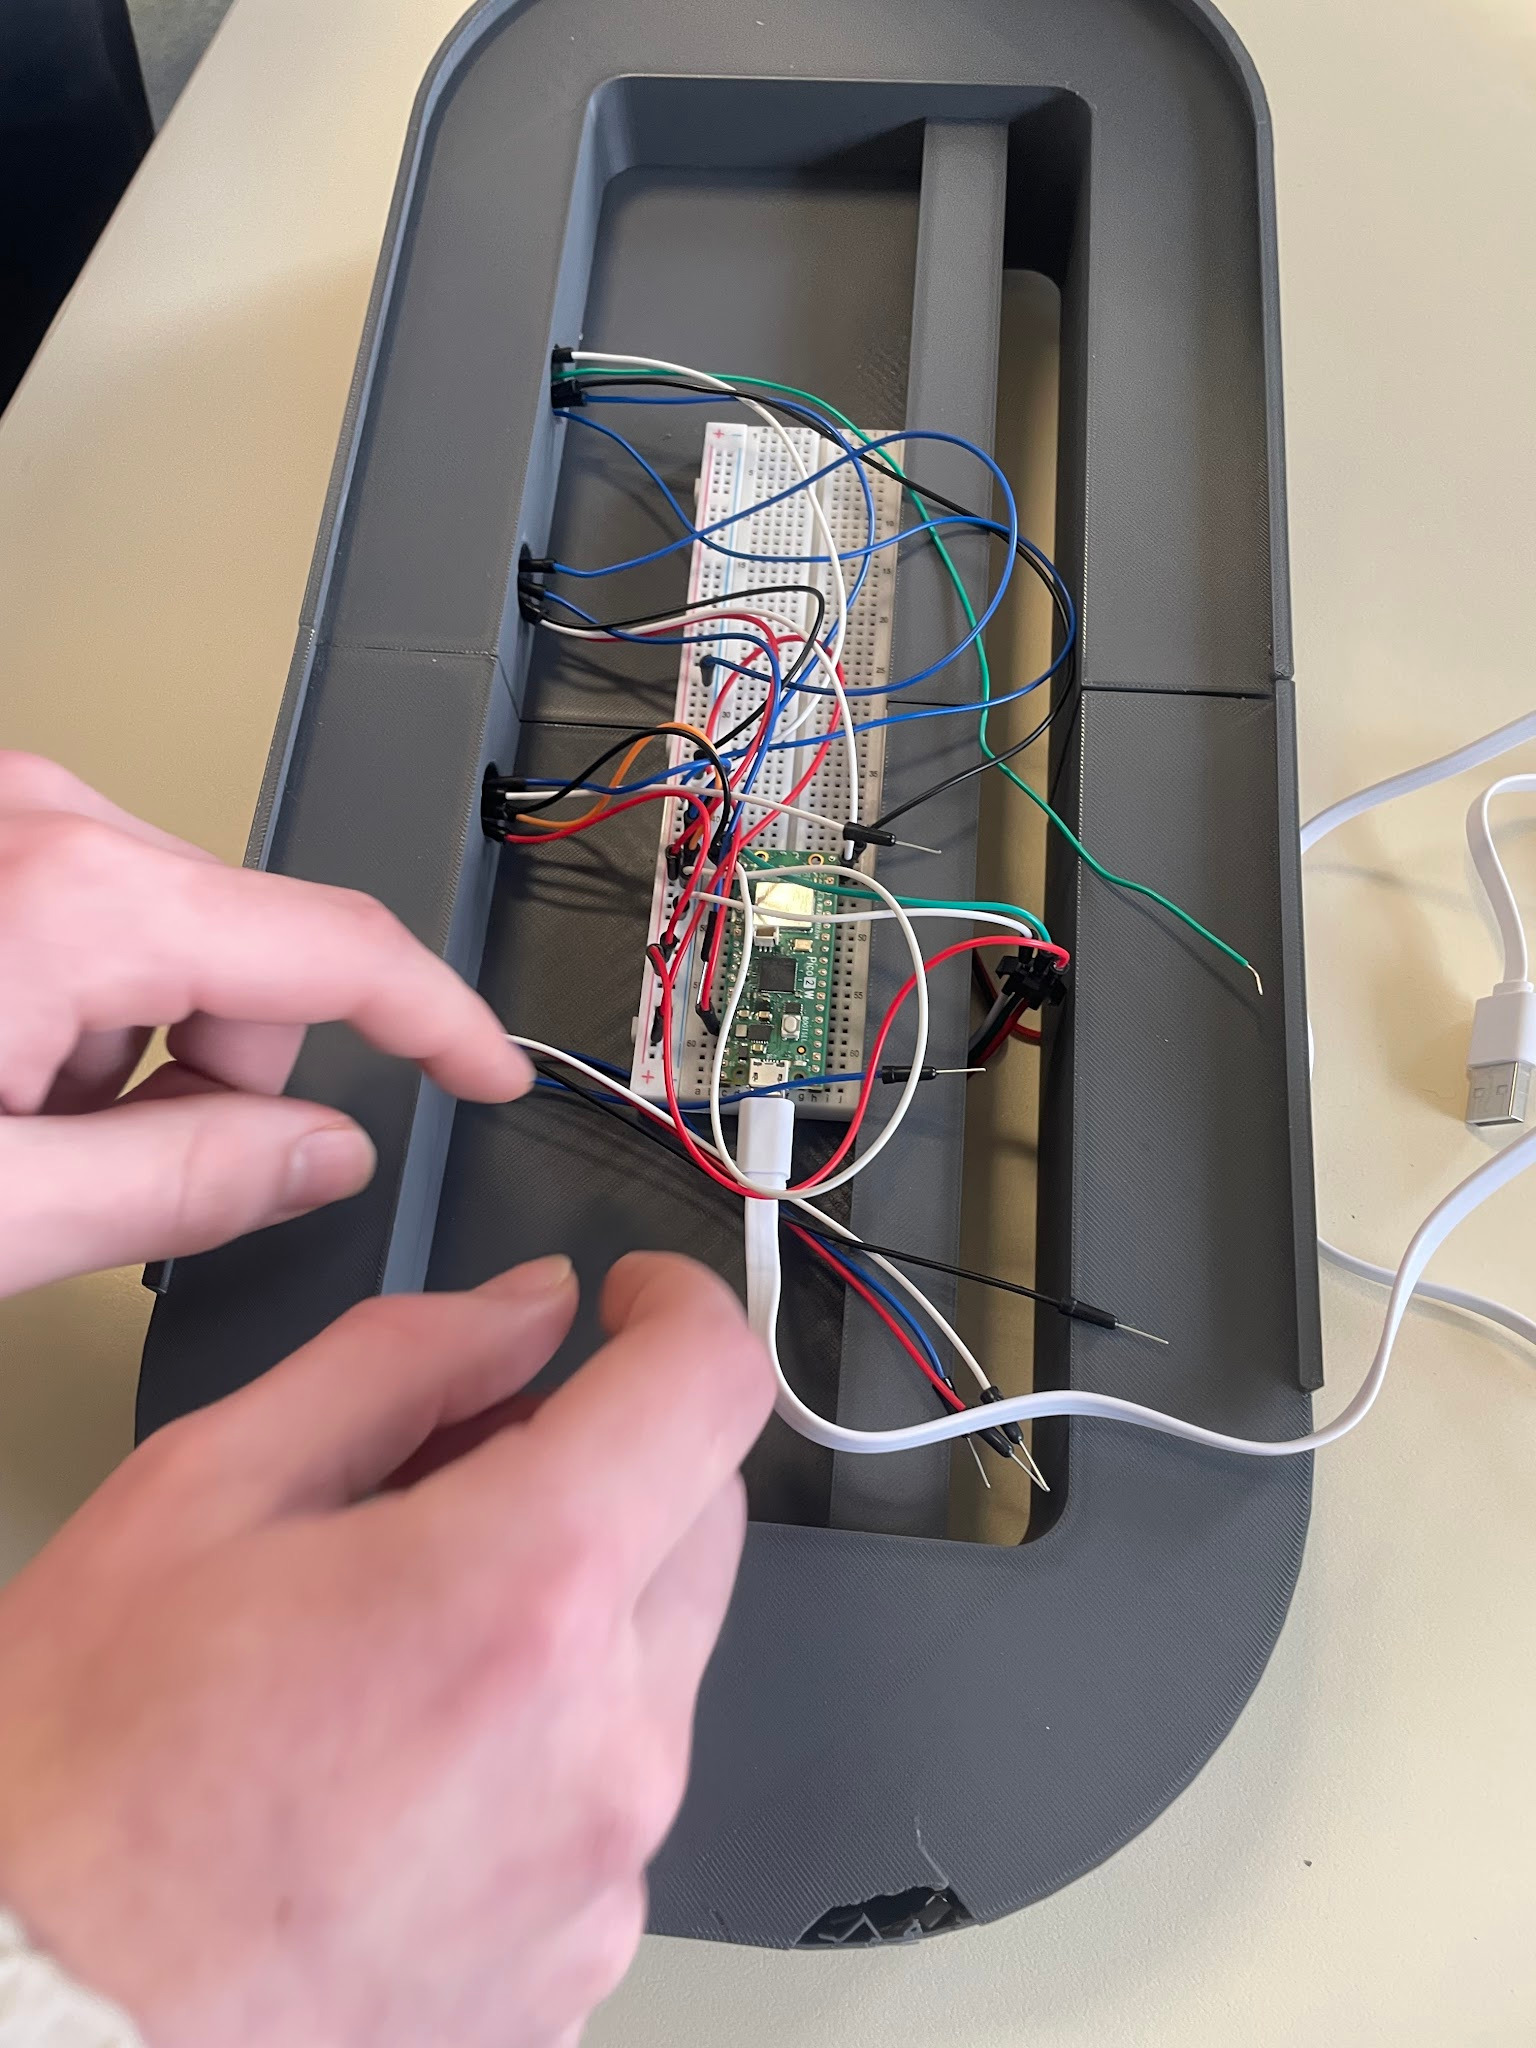
Pour faire fonctionner notre horloge, nous avons réalisé les connexions nécessaires sur la breadboard. Nous avons dû souder de manière précise sur les quatre boutons de commande pour les connecter à la breadboard. Afin que tout fonctionne correctement et éviter des erreurs de branchement, nous avons pris connaissance de la documentation de Raspberry Pi ainsi que des datasheets des composants. Ces documents nous ont permis de concevoir le schéma de câblage pour connecter les boutons et le ruban LED au microcontrôleur.
Programmation en MicroPython :
Une fois que l’on a effectué les différents branchements, on passe à la programmation. Pour cette partie, nous avons choisi de programmer en micropython sur le logiciel Thonny.
La première étape a été de faire des recherches pour programmer la carte de sorte à ce qu’elle puisse se connecter à un réseau Wifi (grâce à un partage de connexion), le but étant de récupérer les données exactes pour l’heure et pour la météo.
Ensuite pour afficher l’heure et le texte, nous avons dû réfléchir au dessin de chaque chiffre et de chaque lettre tout en respectant la contrainte de 8 leds de hauteurs pour les différents motifs. La largeur étant aussi importante car il fallait que la totalité de l’affichage rentre sur les 32 leds de largeur. Nous avons défini des matrices binaires pour chaque caractère (minutes, secondes, lettres, logo, icône météo,…) pour que le code sache quelles LED allumer.
Enfin, il fallait combiner tout ça en créant les codes d’affichage, sur les bons boutons de la Raspberry. Voici une notice des actions qui ont été définies sur chaque bouton-poussoir :
Bouton
Action simple
Action longue / Spécificité
Bouton 1
Change la couleur de l’affichage
Affichage météo (si connecté au WiFi)
Bouton 2
Réglage manuel des heures
Sans wifi
Bouton 3
Réglage manuel des minutes
Sans wifi
Bouton 4
Animation spéciale
Fait défiler le logo et le texte “Polytech Angers”
Étape 3 : Assemblage final et finitions esthétiques
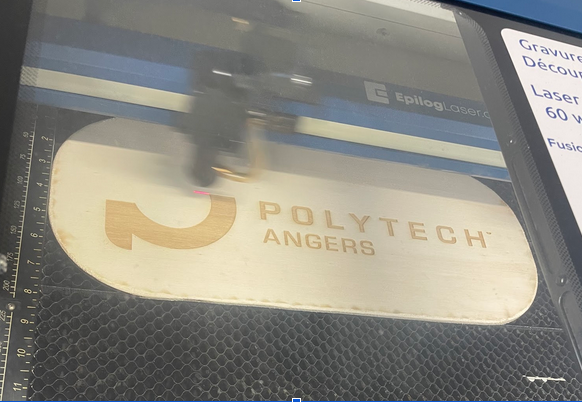
Pour le devant de l’horloge, nous avons assemblé une planche de bois et une plaque de plexiglas fumé pour avoir un design en bois à l’avant plus esthétique que du filament 3D et pour laisser passer la lumière de la matrice sans que la matrice soit trop visible. Pour assembler, nous avons utilisé de la colle à bois. Enfin, pour donner un aspect plus esthétique, nous avons réalisé une gravure directement sur le bois de la face avant à la machine laser.
À l’arrière, comme prévu lors de la conception SolidWorks, nous avons fait coulisser une planche de bois dans la rainure de l’impression 3D pour faciliter l’accès à la Raspberry et aux câbles. Nous avons aussi gravé “Polytech Angers” au dos de l’horloge.
Conclusion : Un projet formateur et gratifiant
Ce projet d’horloge à LED a été pour nous une très bonne expérience. Il nous a permis de travailler et réfléchir en autonomie sur un projet abordant différentes notions vues lors du cycle préparatoire. Nous avons réussi à transformer notre idée en un objet concret, fonctionnel et design dans le délai qui nous était donné.
Nous souhaitons remercier M. Bignon, notre tuteur de projet, ainsi que M. Rayer (FABLAB) pour son aide et ses conseils sur notre projet notamment pour les impressions 3D et les gravures.
Bonjour tout le monde, nous sommes Morgane et Pauline. Comme projet de deuxième année, nous nous sommes intéressées à l’usage thérapeutique de la Réalité Virtuelle (VR). Ce projet est donc centré sur différentes peurs assez communes, l’arachnophobie, la peur du noir, le vertige, la claustrophobie et la thalassophobie. Le but de ces thérapies est de désensibiliser la personne phobique en l’habituant petit à petit à l’objet ou l’environnement de la peur.
Comment on a fait ? Tout d’abord, pour créer l’environnement de jeu, on a utilisé Unity, c’est-à-dire un moteur de création de jeux qui est très utilisé par les amateurs notamment car il offre une version gratuite, tout en offrant la possibilité de créer des jeux 2D, 3D et VR. Ici, nous nous intéresserons principalement à la VR puisque notre univers, vous allez le vivre pleinement grâce aux casques Meta XR ainsi que deux manettes qui vous permettront de vous déplacer et interagir avec l’environnement. Pour ce qui est de cet environnement, il est lui articulé grâce à des scripts rédigés en C#, qui vous permettront de voyager mais aussi d’affronter toutes les peurs que nous avons intégrées.
Laissez nous donc vous faire la visite guidée de ce magnifique projet. Alors, branchez vos casque VR et c’est parti !
Visuel de la scène Menu
Quand le programme s’allume, vous vous retrouvez devant un menu. Pour le bien de cette visite, nous allons choisir l’option medley qui va nous permettre de traverser toutes les peurs les unes à la suite des autres. Alors cliquons. La magie derrière ce mode est très simple. Vous arriverez donc une nouvelle scène, vide, mais vous n’en saurez rien puisqu’elle ne sert qu’à une chose, vous faire voyager d’environnement en environnement. Le tout en ayant une liste des différentes scènes que vous allez visiter et, en prenant en compte celle dont vous sortez, vous envoyant vers la suivante.
L’Arachnophobie — Peur des Araignées
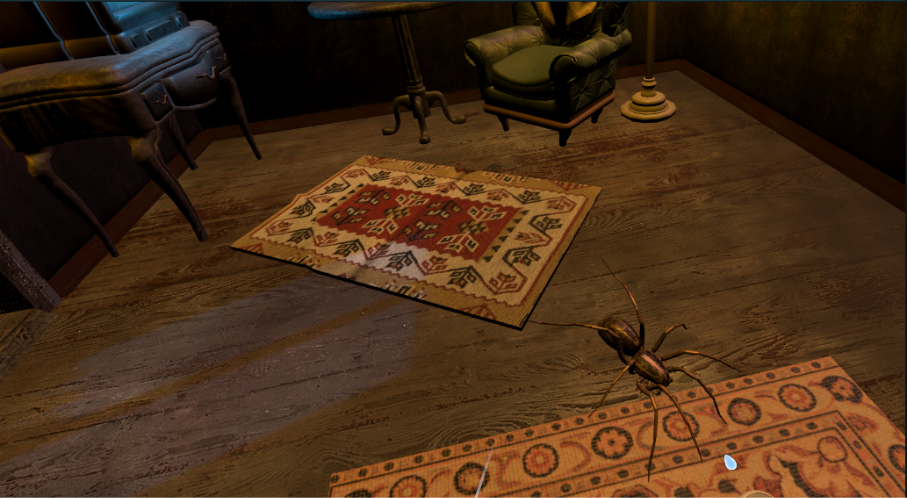
Première étape de notre voyage, la cuisine. C’est la première scène du projet et la base de tout notre travail après. Cette scène n’est pas de nous mais de notre professeur référent. Ici, nous nous retrouvons face à un comptoir de cuisine avec une charmante araignée. Elle bouge toute seule sur le comptoir grâce à un petit script. Vous pouvez l’attraper avec les manettes, l’approcher de vous ou la lancer très loin, c’est comme il vous plaît. Maintenant qu’on a bien joué avec l’araignée, attendons un peu jusqu’à ce que le bouton de sortie apparaisse.
Visuel de la scène cuisine avec l’araignée
Maintenant, vous vous retrouvez dans un vieux salon, comme vous l’indique la télé cathodique face à vous et le téléphone fixe dans l’entrée, sur le côté. Ici, pareil, l’araignée vous fait face sur la table entre la télé et le fauteuil. Manipulez la comme vous le voulez ou regardez la faire sa petite vie et attendons que le bouton apparaisse pour passer à la peur suivante.
Araignée en mouvement dans la scène maison
La Nyctophobie — Peur du Noir
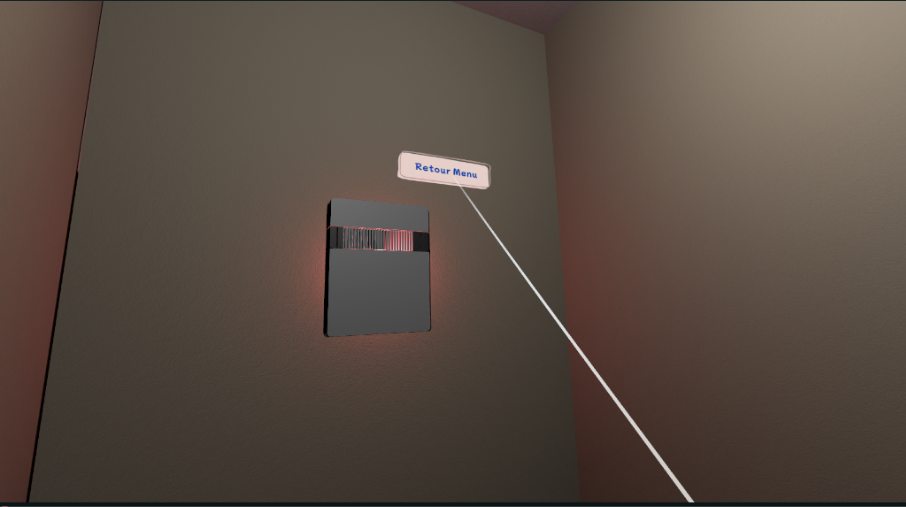
Ici, prenez votre temps pour vous habituer à la luminosité des lieux car effectivement, il fait très noir. Ensuite naviguez dans cet appartement jusqu’à atteindre le compteur électrique au fond du couloir. Interagissez avec à l’aide de la manette pour remettre le courant en route puis cliquez sur le bouton qui est apparu.
Interaction avec le bouton dans la scène de la peur du noir
L’Acrophobie — Peur des Hauteurs
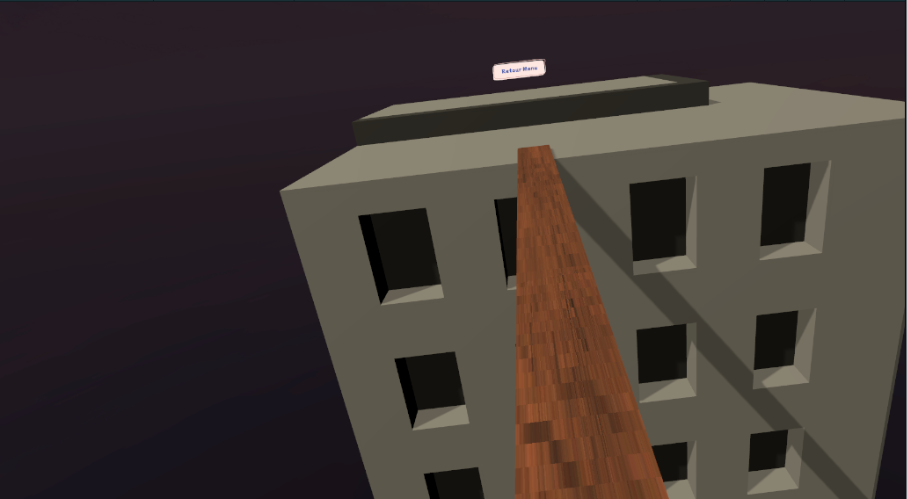
Pour cette nouvelle étape, un conseil : ne regardez pas en bas ! La chute n’en sera que plus probable. En effet, ici vous allez affronter l’acrophobie, plus communément appelée le vertige. Vous êtes donc sur le toit d’un immeuble, devant vous, 2 choses, tout droit devant : le bouton de sortie, il est là, sur le toit de l’immeuble d’en face, à une dizaine de mètres, il n’attend que votre clic mais le problème est la deuxième chose devant vous : le vide. Enfin pas tout à fait, plutôt une route à plusieurs dizaines de mètres en contrebas, vous ne les voyez pas mais vous entendez les voitures passer. Votre seul moyen de ne pas finir écrasé/e sur cette route ? Une planche, fine, reliant les deux immeubles entre eux. Vous l’avez compris, vous allez devoir marcher sur cette planche pour atteindre le bouton de sortie. Mais rassurez-vous, la chute est ici bien moins violente que dans la vie. Ici, nous avons plutôt choisi de vous faire revivre le supplice jusqu’à ce que vous atteigniez la sortie. Pour cela, c’est simple, à la moindre collision avec la route en contrebas, le script qui y est attaché rechargera la scène depuis le début, vous reviendrez donc à votre position initiale, le bouton de sortie devant vos yeux. Comme on vous l’a dit, pour sortir de là : vous n’avez qu’à marcher. La difficulté de la tâche ne dépend que de vous. Cependant, une fois de l’autre côté, vous pouvez passer à la suite.
Visuel de la scène vertige
La Claustrophie — Peur des espaces clos
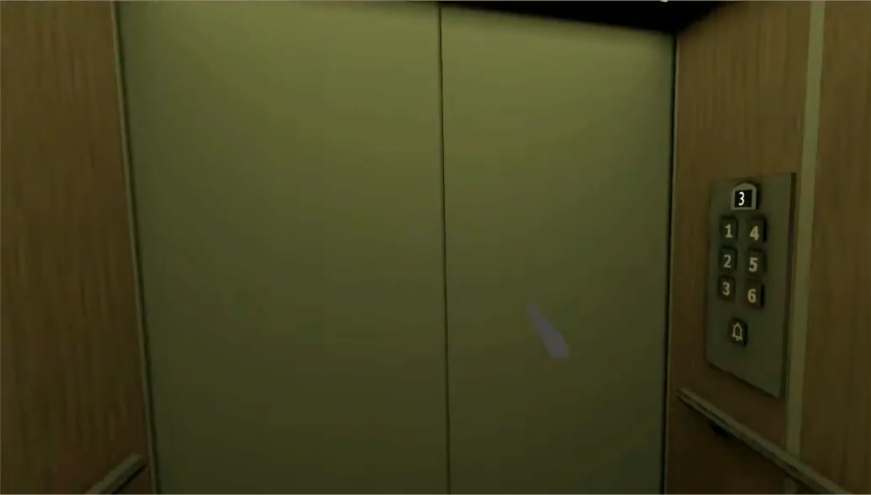
Avant-dernière étape du voyage : la claustrophobie ou la peur des espaces clos. Pour l’observer, rien de mieux que de prendre l’ascenseur. Vous vous retrouvez donc debout, seul/e face à des boutons et libre à vous de choisir la durée du voyage. Si vous êtes confiant sur votre résistance, appuyez sur le 6 ou alors vous êtes moins confiant/e et préférez appuyez sur le 1. La différence vous nous demanderez ? On a associé un script à chaque bouton qui fait varier le temps de montée : 20 secondes par étage. Mais ne vous en faites pas, que vous appréciez ou nous ce trajet, une petite musique choisie aléatoirement parmi les deux que nous avons programmées vous accompagnera et un *ding* vous signalera la fin du supplice. Quoiqu’il en soit, une fois en haut, vous pourrez appuyer sur le bouton pour passer à l’étape suivante.
Visuel de la scène ascenseur
La Thalassophobie — Peur des étendues marines
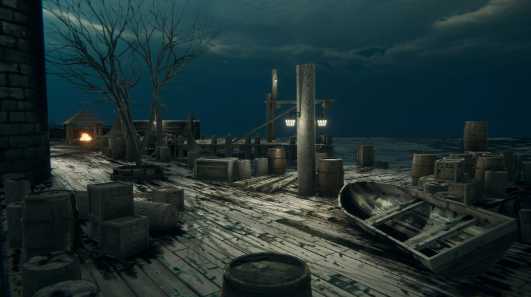
Pour finir dans ce “voyage au travers des peurs, vous allez pouvoir affronter la thalassophobie : la peur des grandes étendues marines. Nous vous accueillons donc dans notre port maritime, libre à vous de vous balader sur les quais, de faire le tour de l’avant-poste ou de vous réchauffer près du feu de camp mais, si vous voulez sortir de là, il faudra vous jeter à l’eau… littéralement. Et oui, si votre petite balade vous a plu, il faudra inévitablement la terminer en vous jetant dans la mer. En effet, c’est à condition que la mer détecte une collision avec le joueur que le script qui y est attaché puisse faire apparaître le bouton de sortie juste devant vos yeux.
Visuel de la scène thalassophobie
Vous voilà sortis/es de notre projet. Personnellement, nous trouvons que même si l’aspect thérapeutique a été un peu perdu pendant le développement, l’ensemble est assez complet et ludique. Nous en sommes fières et nous espérons que vous avez apprécié votre voyage.
Titre de l’image : Modélisation 3D de notre voiture à ressort Légende : Capture d’écran sur Onshape de notre voiture
Présentation : Qui sommes-nous ?
Bonjour à tous et bienvenue sur notre blog ! Nous sommes 3 étudiants en 2e année de cycle préparatoire à Polytech Angers. Dans le cadre de notre fin de semestre 4, nous avions un projet de 100h à réaliser pour finaliser notre cursus PEIP. Nous sommes très heureux de vous présenter aujourd’hui le fruit de notre travail !
Introduction : C’est quoi ce projet ?
Imaginez un jouet d’enfance, une petite voiture que l’on remonte et qui avance toute seule. C’est exactement le principe mécanique de notre projet de Semestre 4 ! Encadrés par notre professeur Sylvain VERRON, notre défi était de concevoir, fabriquer et analyser un véhicule capable de se déplacer uniquement grâce à l’énergie d’un ressort.
Le principe est simple à comprendre : quand on déforme un ressort en le tordant ou en l’étirant, il stocke de l’énergie (on appelle cela de l’énergie mécanique par déformation élastique). Lorsqu’on le relâche, il cherche à reprendre sa forme d’origine et libère cette énergie pour faire tourner les roues, ce qui fait avancer la voiture. En apparence, le principe semble facile. Pourtant, vous allez voir que sa mise en pratique nous a demandé une bonne dose d’ingéniosité !
1. S’inspirer pour mieux comprendre
Avant de nous lancer tête baissée dans la fabrication, nous devions comprendre comment agencer des roues et des engrenages pour que l’énergie du ressort soit transmise efficacement.
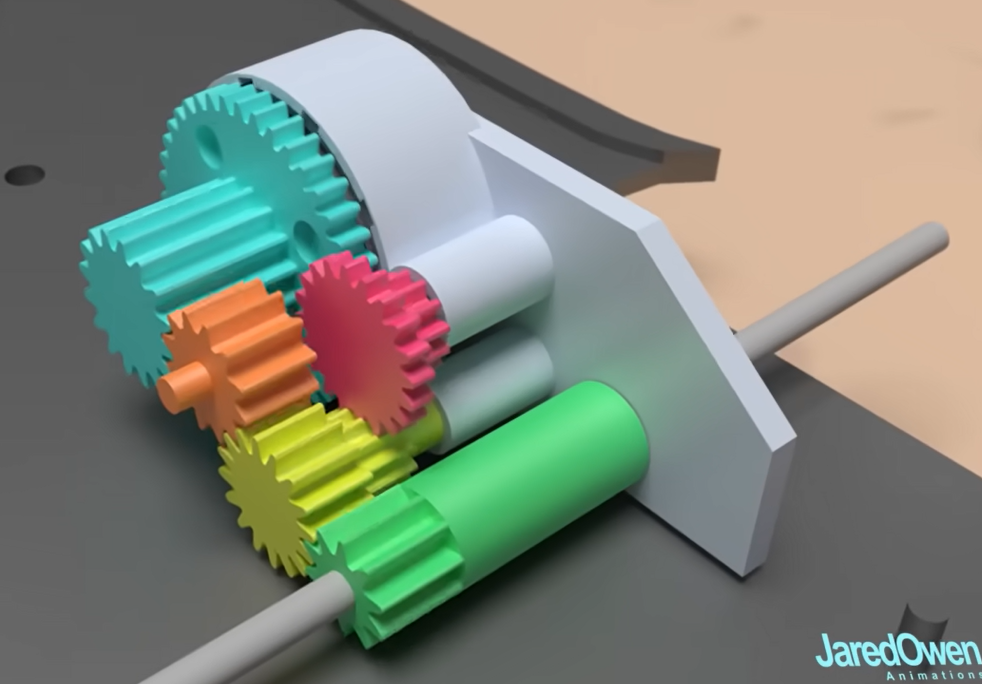
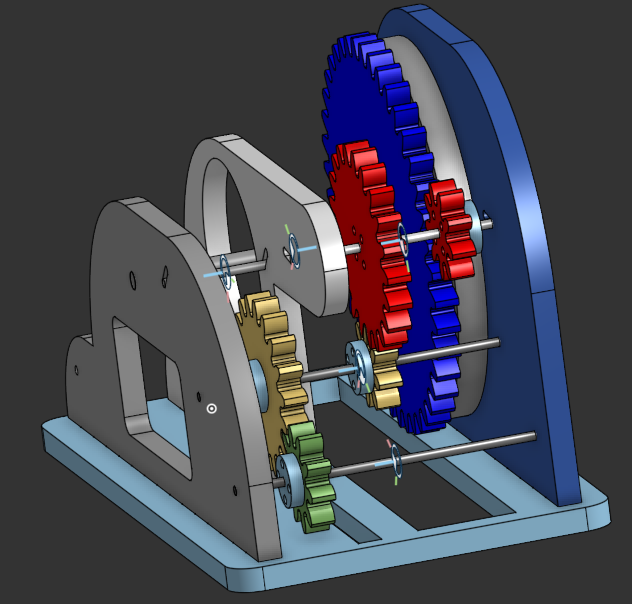
Nous avons d’abord recherché des modèles réduits existants, comme les célèbres petites voitures de collection de la marque Schuco. Ensuite, grâce à un petit modèle de démonstration fourni par notre école et à des vidéos d’animation 3D éducatives trouvées sur YouTube (notamment celles du créateur Jared Owen, Lien Vidéo), nous avons compris le “secret” mécanique : un système ingénieux qui permet d’embrayer et de débrayer les roues selon qu’on remonte le ressort ou qu’on laisse la voiture avancer. Notre stratégie ? Recréer ce même mécanisme, mais en plus grand pour pouvoir l’étudier facilement !
Titre de l’image : Les secrets mécaniques d’une voiture à ressort. Légende : Capture d’écran issue de l’animation pédagogique de Jared Owen. Ce schéma nous a permis de visualiser l’emplacement des engrenages avant d’attaquer nos propres dessins.
2. Des calculs théoriques à la modélisation 3D
Pour savoir où nous allions, nous avons posé quelques chiffres sur le papier. Notre objectif est un peu fou mais motivant : faire parcourir 15 mètres à notre voiture !
2.1 Calculs théoriques
Pour cette partie centrale de notre projet nous avons consacré une phase de 30 heures à l’étude théorique et aux calculs de dimensionnement.
Le cahier des charges est simple : Pour garantir la solidité du bolide, nous avons misé sur un châssis en Plexiglas de 8 mm. Mais avant de calculer la moindre trajectoire, nous avons dû mesurer précisément chaque composant : ressort, roues, moyeux[1]… afin de partir sur des bases de calcul solide.
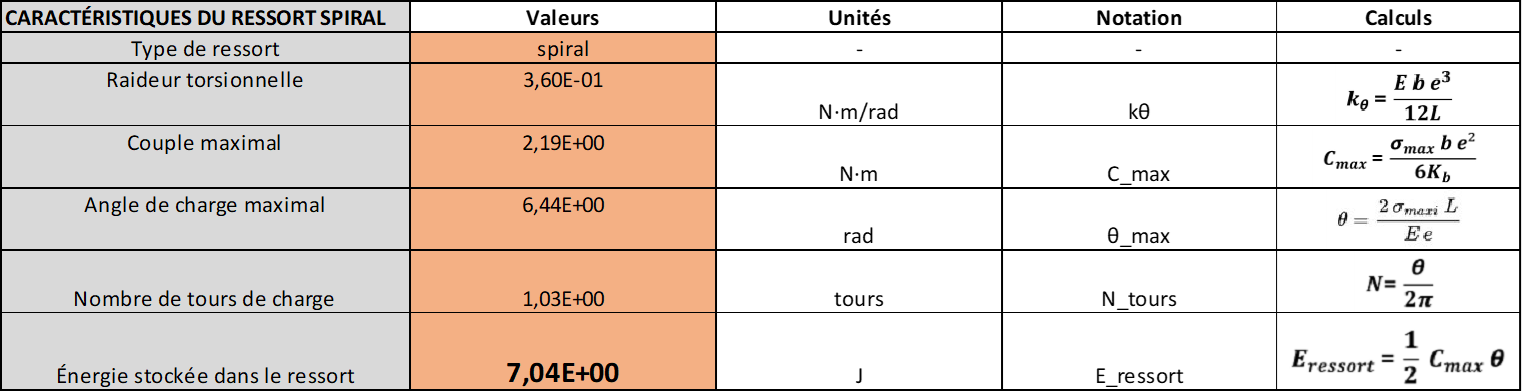
L’énergie et la mécanique : En nous appuyant sur les données du ressort, nous avons estimé qu’il nous fallait au moins 7 Joules pour atteindre notre objectif. Bonne nouvelle : les calculs confirment que notre ressort est capable de délivrer cette énergie ! Les calculs sont assez complexes et longs mais nous avons résumé en un tableau les principales données qui nous ont amené à ce résultat.
Titre de l’image : Tableau de calcul sur Excel Légende : Extrait de notre tableau Excel de calcul sur l’énergie produite par notre ressort
Côté transmission, tout s’est joué sur la formule magique des engrenages :
Cette formule nous dit que le diamètre dépend du module[2] et du nombre de dents de nos roues. Après plusieurs essais théoriques, nous avons opté pour un module de 3 mm. C’est le compromis parfait pour intégrer nos moyeux sans fragiliser le système.
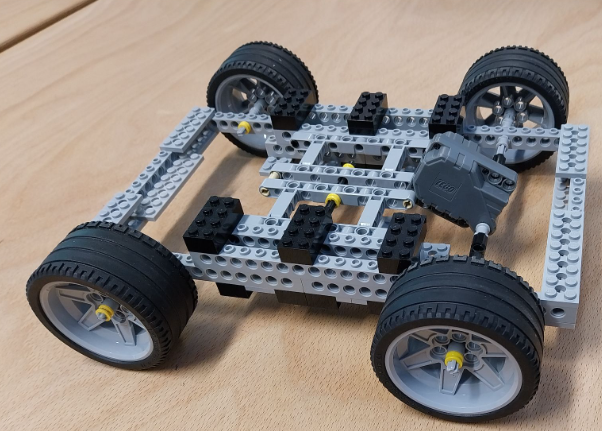
Conclusion : Pour finaliser cette phase de calcul, nous avons lancé une simulation numérique. En intégrant un rendement de 85 % et les moments d’inertie[3] calculés sur Onshape, les résultats sont tombés : 15 mètres en seulement 8,4 secondes ! Bien sûr, la réalité du terrain (frottements, imprévus) fera varier ces chiffres, mais cette base était indispensable pour valider notre conception. Pour la petite anecdote, nous avons même testé la viabilité du concept avec un prototype en LEGO : c’était plus petit et plus léger, mais ça nous a prouvé que notre idée tenait la route !
Titre de l’image : Notre voiture LEGO inspirée d’un modèle donné par monsieur VERRON Légende : Photographie de notre voiture LEGO finalisée
2.2 Modélisation 3D
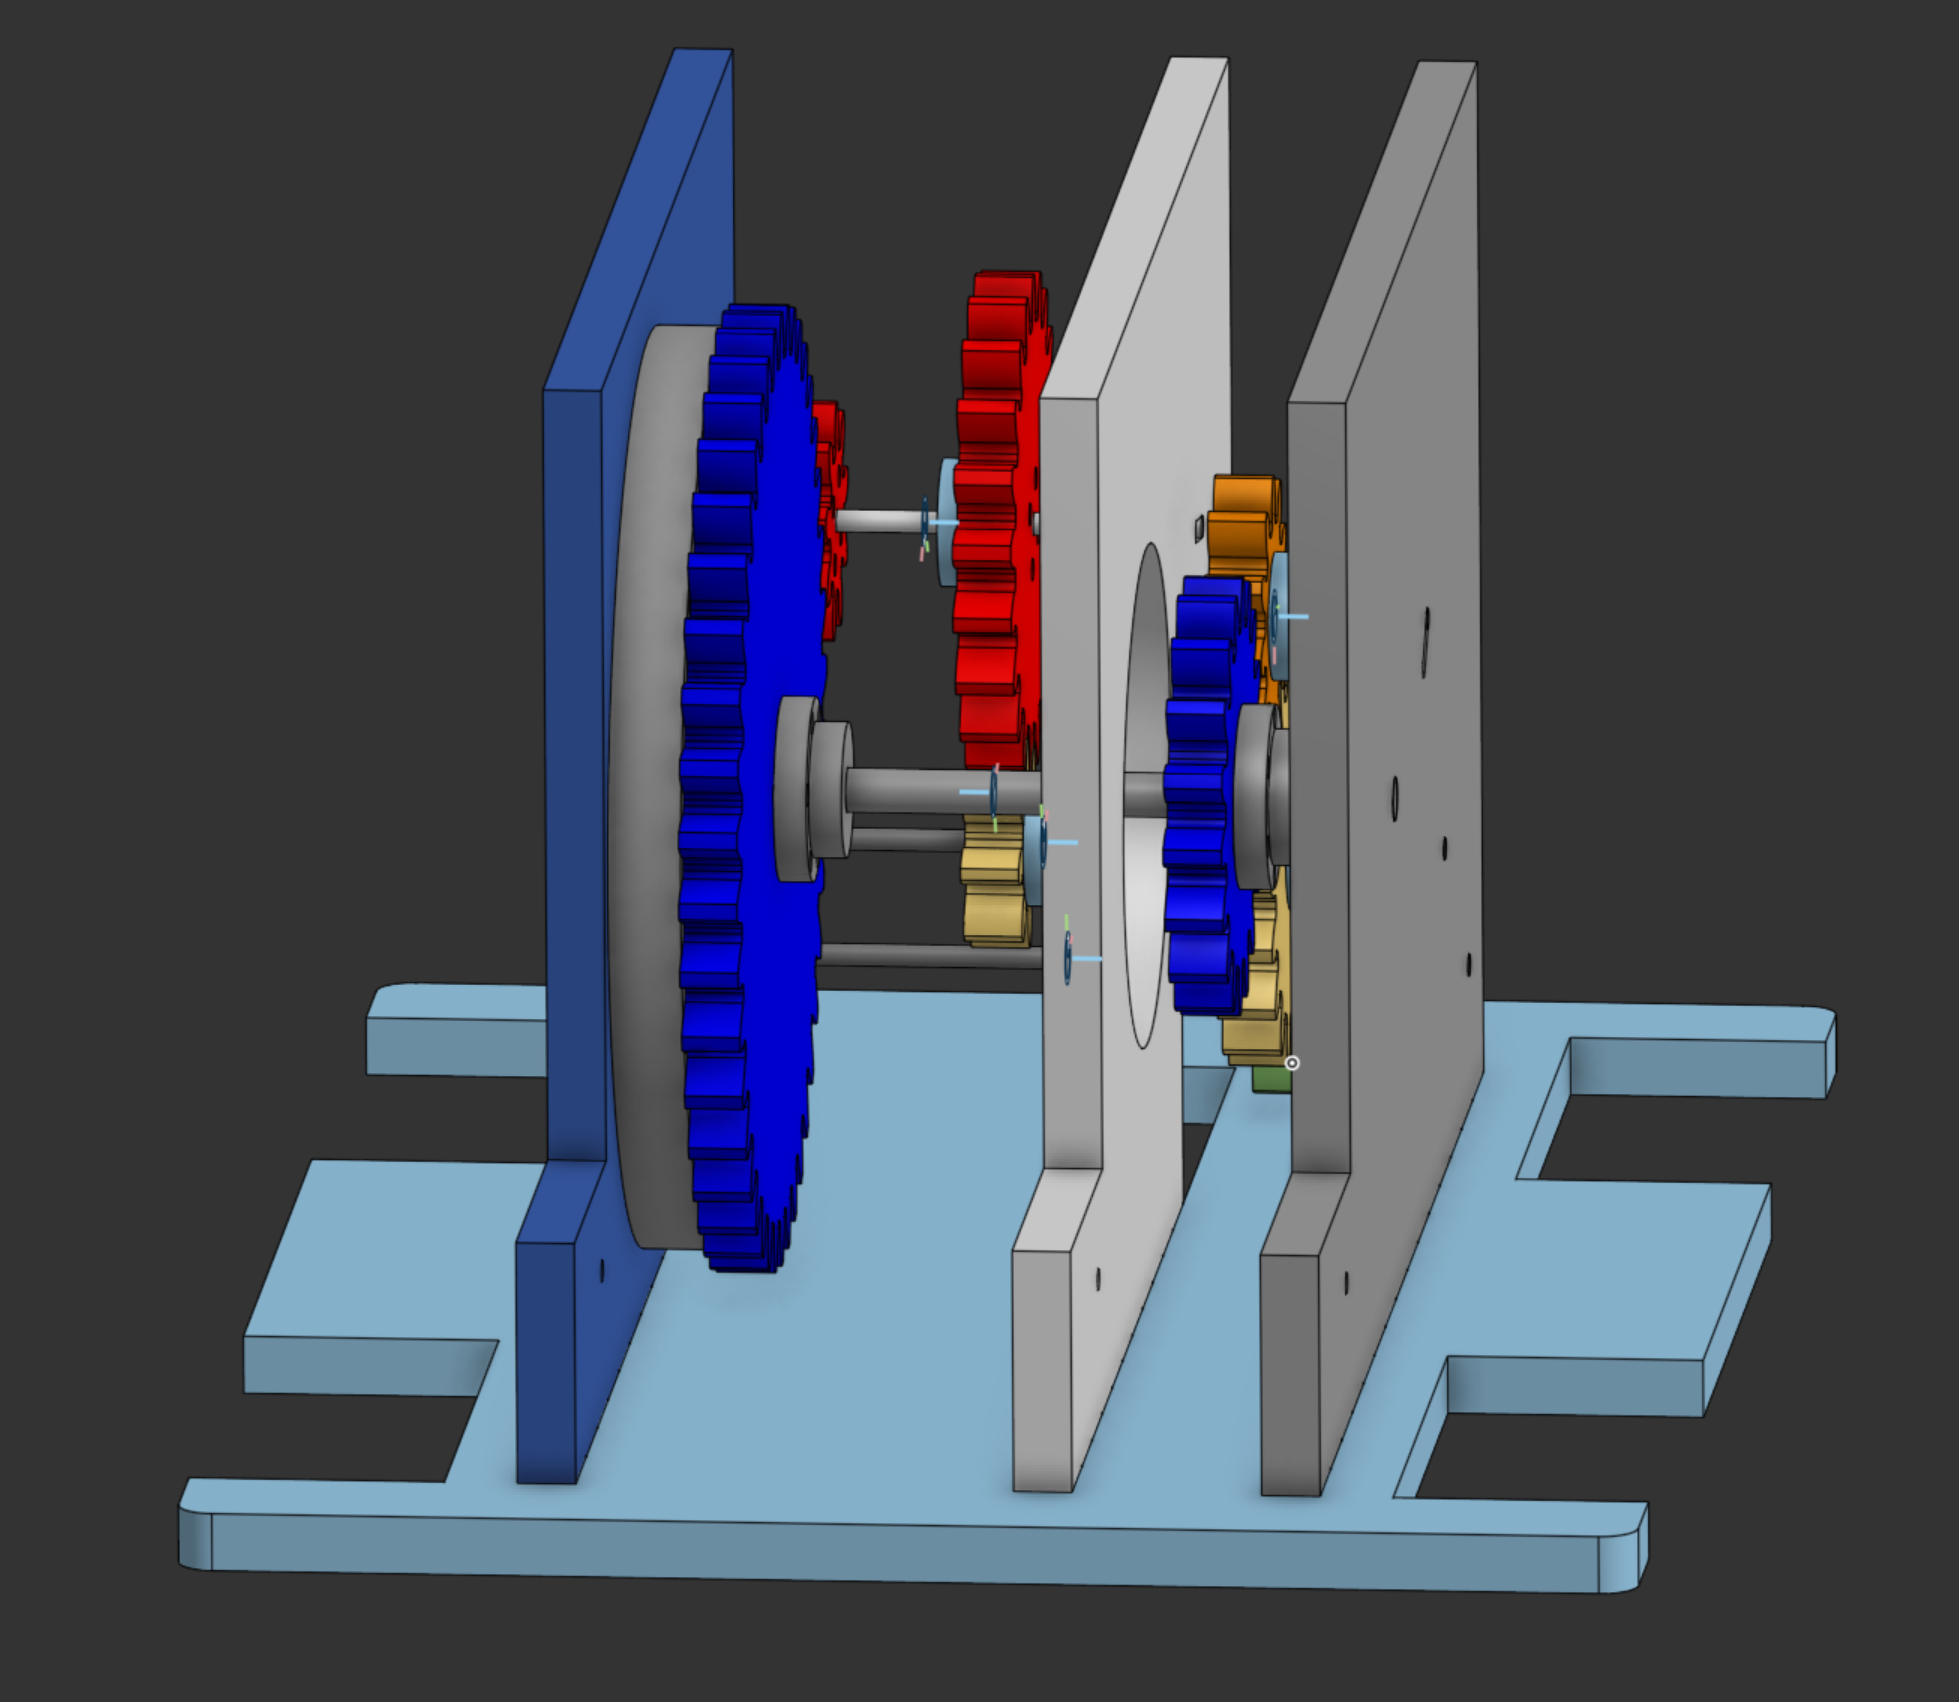
Une fois les calculs théoriques posés, place au dessin sur ordinateur ! On appelle cela de la CAO[4]. Pour cela, nous avons utilisé un logiciel formidable nommé Onshape. Contrairement aux logiciels classiques comme SolidWorks, Onshape fonctionne entièrement sur internet. Cela nous a permis de travailler tous les trois en même temps sur la même pièce le tout dans un seul fichier centralisé. Onshape nous a aussi permis d’utiliser des petits programmes appelés des scripts créés par la communauté pour nous simplifier le travail :
Gears : pour créer automatiquement des engrenages parfaits en donnant juste la taille des dents (le module) et le nombre de dents voulu.
Laser Joint : pour créer des petites encoches parfaites afin que nos plaques de plexiglas s’emboîtent au millimètre près.
Auto Layout : pour ranger toutes nos pièces bien à plat et envoyer le fichier directement à la machine de découpe laser du Fablab de l’école !
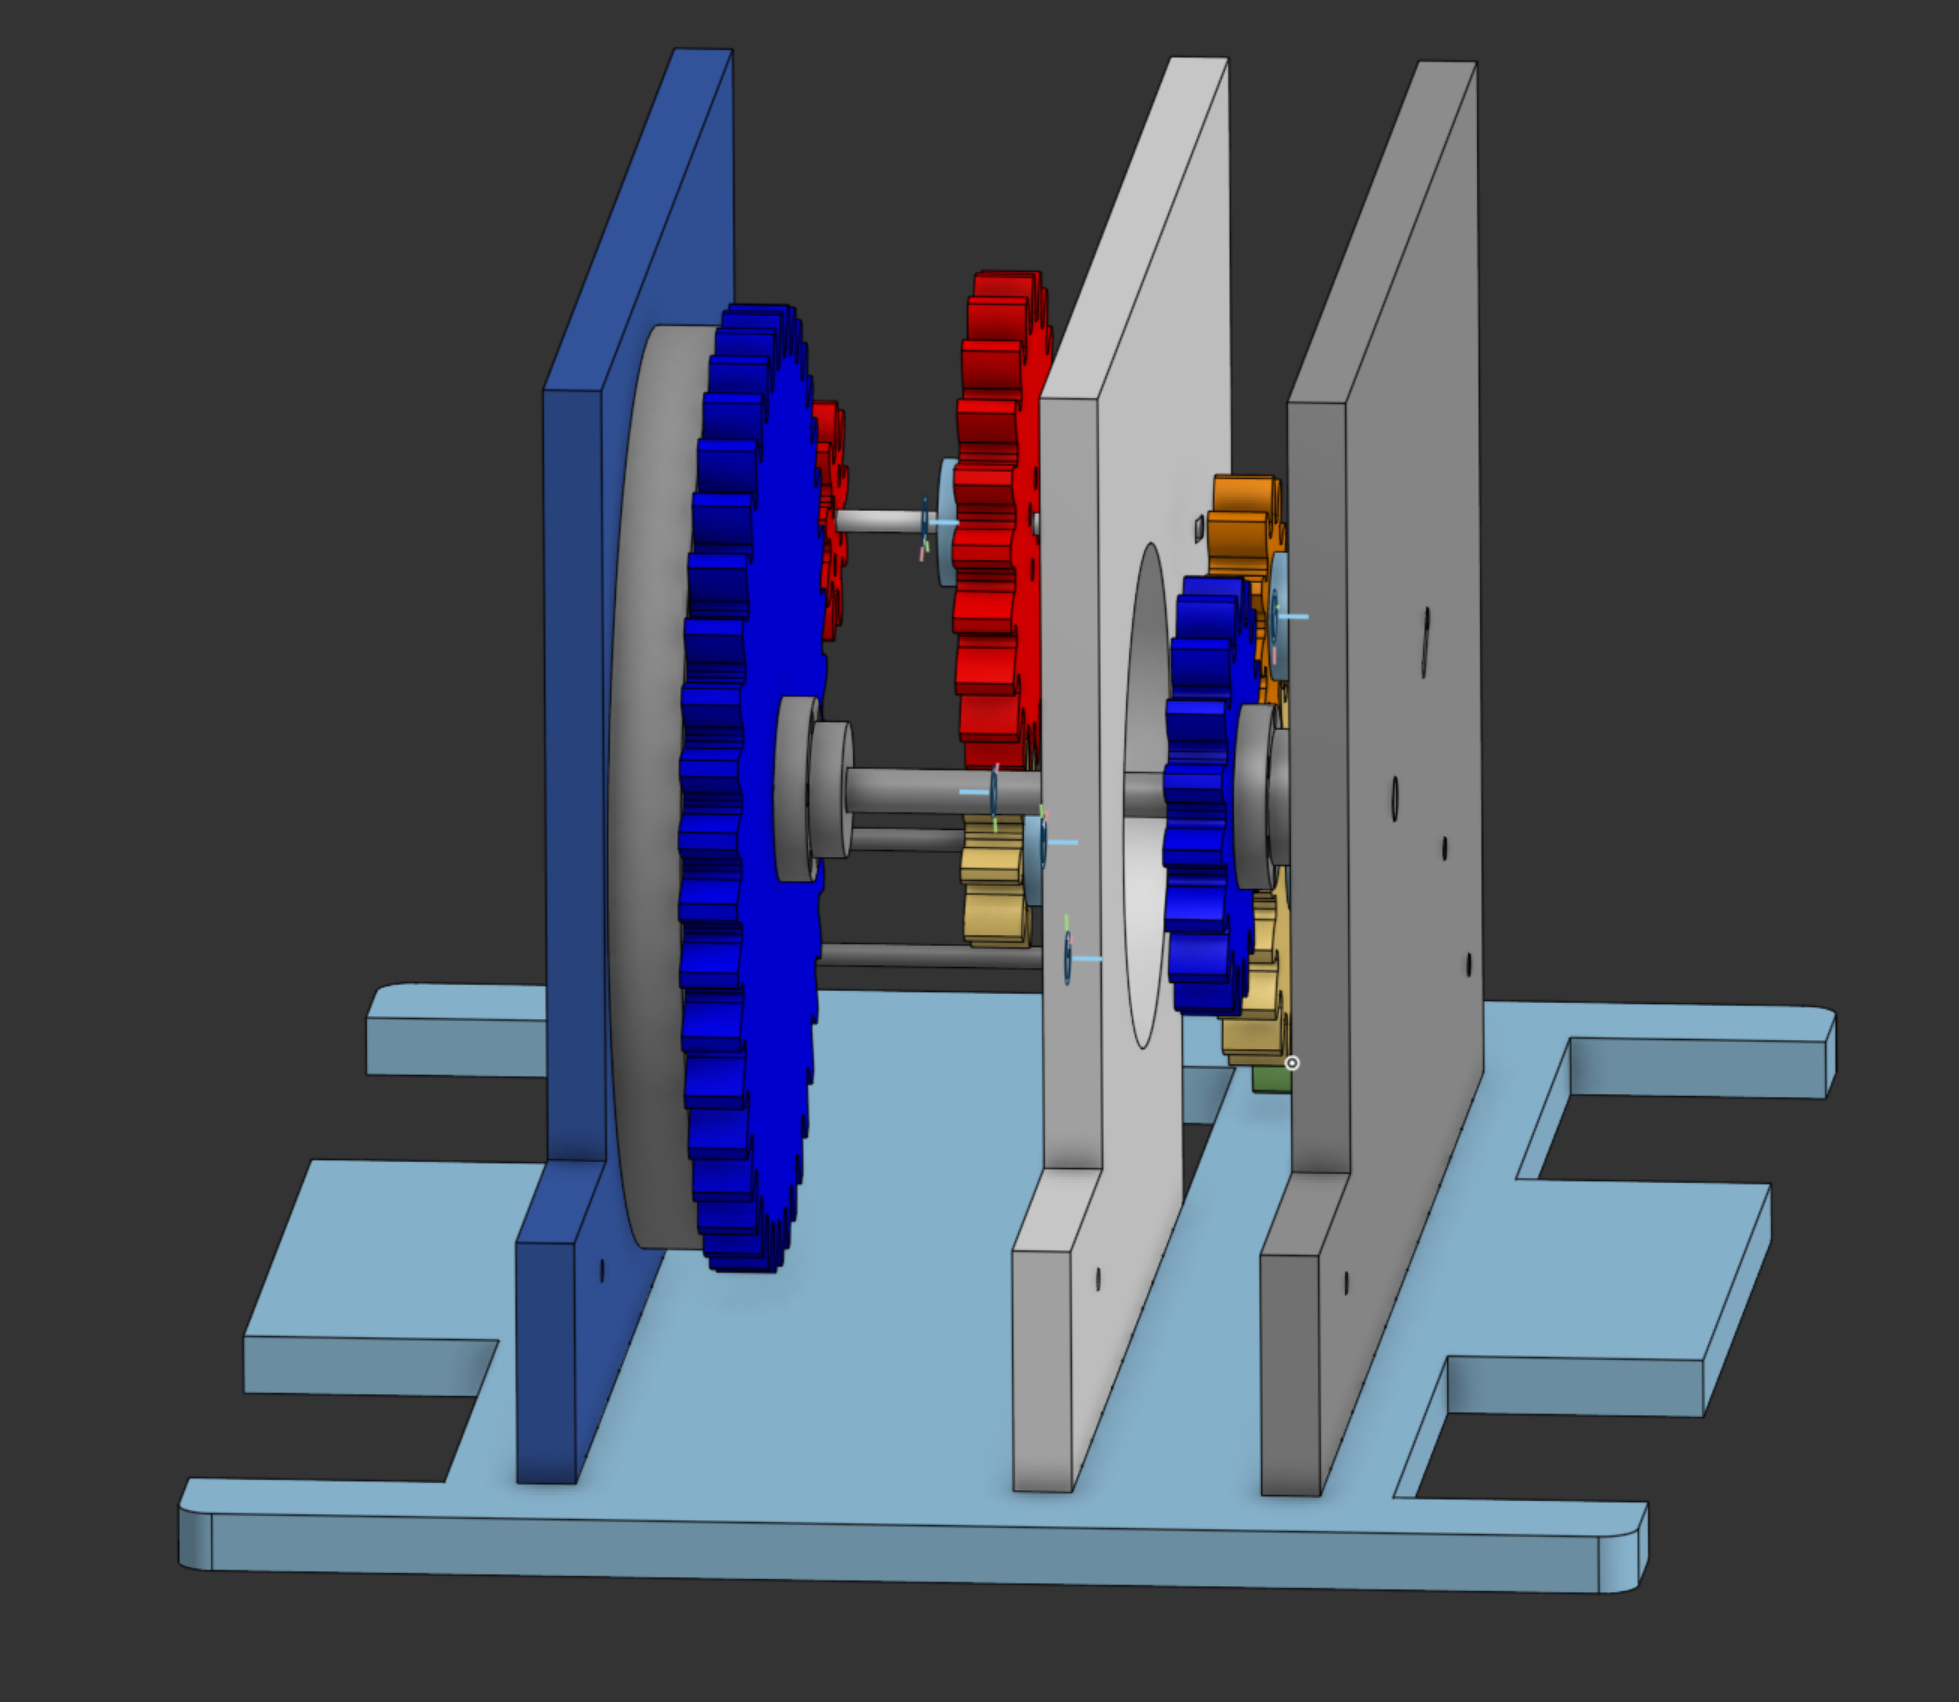
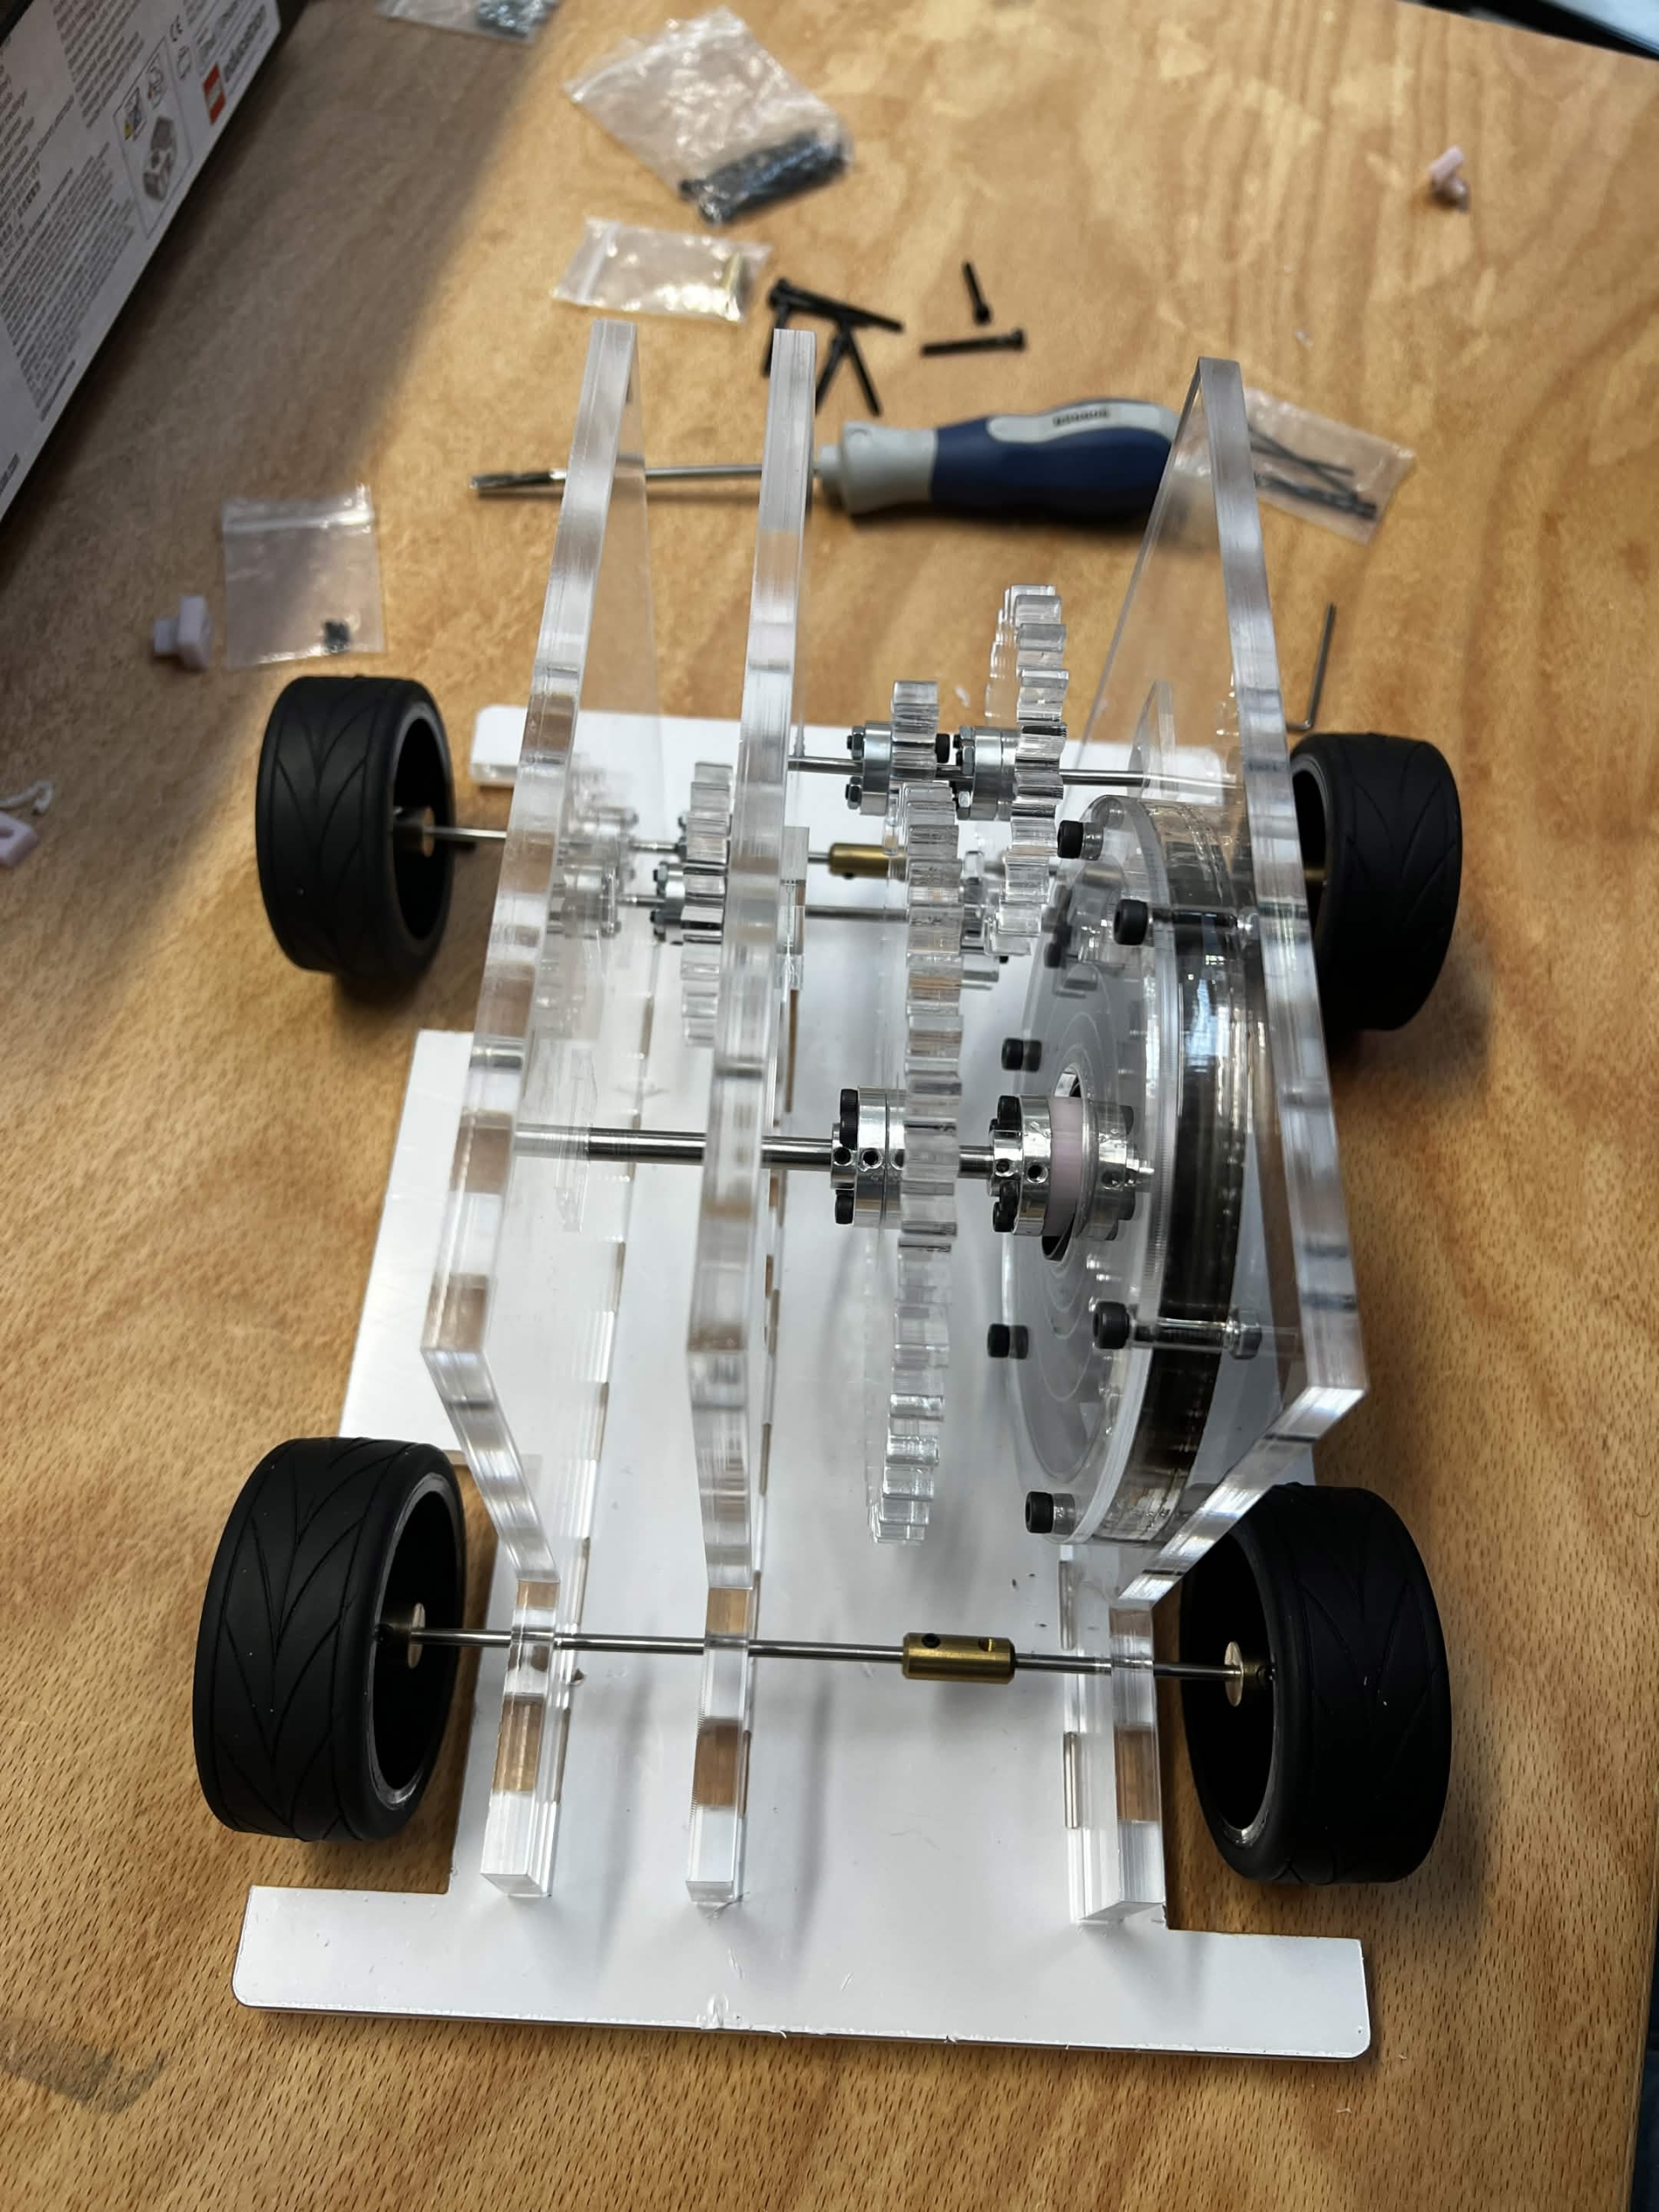
Titre de l’image : Notre mécanisme imaginé sur Onshape. Légende : Vue 3D globale de notre voiture dessinée sur Onshape. Le code couleur nous aide à repérer en un coup d’œil quel axe fait tourner quel axe en lien avec le code couleur de la vidéo youtube de Jared Owen.
3. Les imprévus lors de la conception : Car oui, il en faut bien !
Les aléas lors d’un projet sont inévitables, et c’est ce qui rend l’ingénierie passionnante.
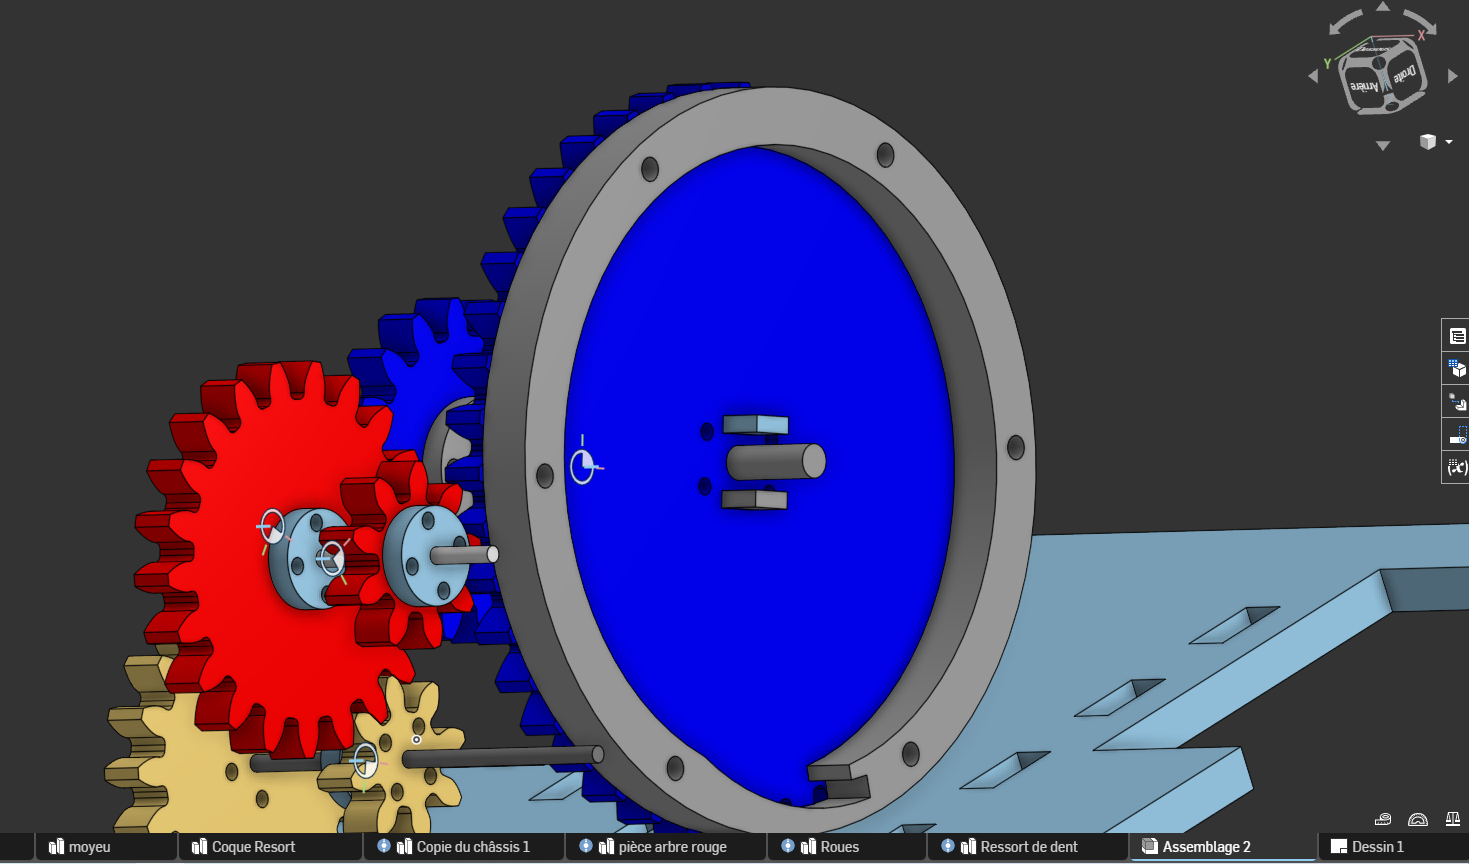
1. Lors de nos premiers dessins, nous avions prévu d’utiliser un arbre[5] de 6 mm de diamètre. Problème : en modélisant les pièces, nous avons remarqué qu’il n’y avait pas assez de surface pour fixer solidement nos roues aux moyeux.
Pas de panique ! Après en avoir discuté avec notre professeur M. Verron, nous avons adapté notre stratégie : nous avons réduit la taille de l’axe à 3 mm et augmenté la taille des dents de nos engrenages. Résultat : un mécanisme beaucoup plus robuste et fiable !
Titre de l’image : Problématique de la fixation roue/moyeu Légende : Visuel sur Onshape de notre problématique
Titre de l’image : Problématique de dents de fixation pour le ressort Légende : Visuel sur Onshape de notre solution de dents
2. Ensuite, pour solidariser le ressort à l’axe moteur, nous avons conçu un système de dents de fixation. Initialement prévu sur un arbre de 3 mm, l’espace s’est avéré insuffisant pour garantir un montage fiable.
Nous avons donc décidé d’augmenter le diamètre de cet axe spécifique à 6 mm uniquement sur cet arbre : ce choix permet d’intégrer facilement les dents de maintien tout en renforçant la résistance mécanique de la pièce, qui supporte les efforts les plus importants du mécanisme lors de la détente du ressort.
Mais vous verrez que par la suite ce choix ingénieux en apparence n’a malheureusement pas fonctionné.
4. Prototype n°1 : Le passage du virtuel au réel
Après avoir passé des heures sur nos écrans, nous avons enfin reçu nos pièces découpées au laser et nos éléments imprimés en 3D. C’est l’heure de vérité : l’assemblage du premier prototype. L’objectif ? Vérifier si notre théorie tient la route. Spoiler : la réalité nous a réservé quelques surprises !
4.1 Quand les dents lâchent prise
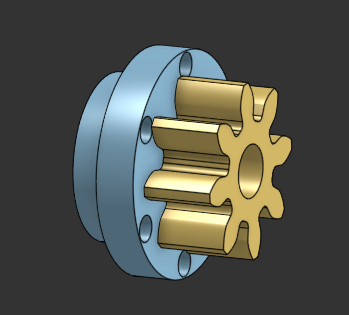
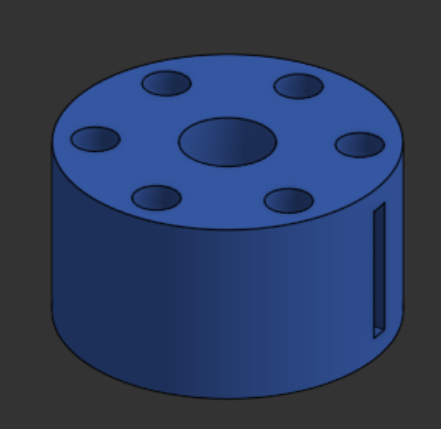
Le premier gros défi a été de lier le ressort à l’axe moteur. Au départ, nous avions dessiné des petites dents directement sur notre roue bleue pour “mordre” le ressort. Mais à l’usage, la force du ressort était bien trop brutale : crac, les dents se sont cassées. La solution ? Nous avons pivoté vers l’impression 3D en créant un moyeu spécifique. Ce moyeu possède une entaille robuste qui permet de bloquer le ressort bien plus solidement.
Titre de l’image : Modélisation de notre moyeu Légende : Visuel sur Onshape de notre solution de moyeu
4.2 Le ressort sous haute surveillance
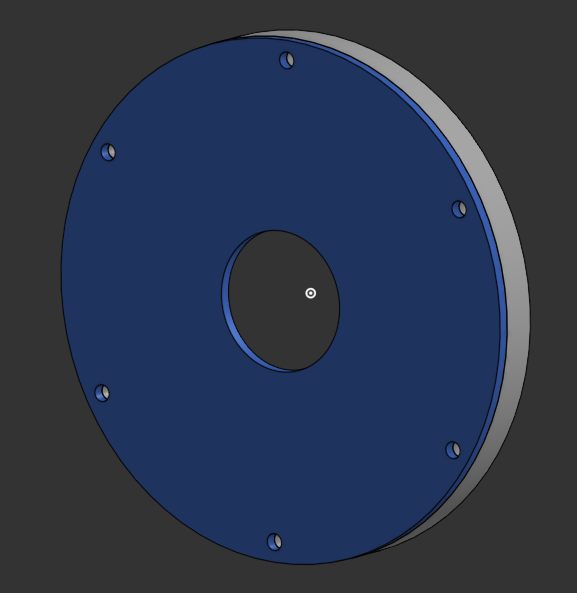
Sur les conseils de notre tuteur, M. Verron, nous avons ajouté une coque de protection autour du ressort. Sans elle, le ressort se déformait de manière irrégulière ce qu’on appelle le flambage[6]. Cette coque le force à rester bien à plat et stable. Cependant, si la coque protège efficacement le mécanisme, elle ajoute aussi de nombreux frottements. C’est un équilibre que nous devons affiner.
Titre de l’image : Modélisation de notre coque de ressort Légende : Visuel sur Onshape de notre solution de coque
4.3 Le trou qui n’allait pas dans le bon sens
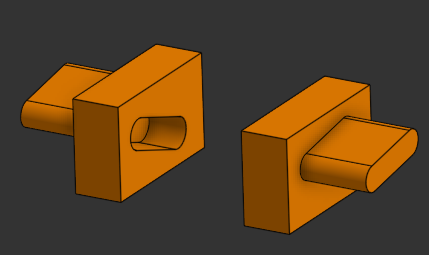
Pour que notre voiture avance, certains arbres doivent se déplacer (translation) pour que les engrenages se touchent. Problème : nous avions orienté les fentes de guidage vers le bas. Résultat ? L’arbre restait coincé en bas et ne se remettait jamais en place. Pour corriger cela sans tout jeter, nous avons imprimé des petites pièces correctives qui viennent changer l’angle du trou vers le haut. Grâce à cette astuce, l’arbre se repositionne maintenant tout seul grâce à la gravité.
Titre de l’image : Modélisation des pièces correctives Légende : Visuel sur Onshape de notre solution
4.4 Bilan de ce premier essai
Ce premier prototype était encourageant, mais les frottements nous ont donné du fil à retordre. Avec l’échéance qui approchait, nous avons dû prendre des décisions rapidement pour lancer un deuxième prototype. Faute de temps, nous avons pris une décision radicale : changer complètement notre système de transmission pour tenter de sauver le projet et voir enfin la voiture parcourir ses premiers mètres. Est-ce que ce pari de dernière minute a fonctionné ?
Titre de l’image : Prototype 1 de notre voiture Légende : Prototype fonctionnel de notre voiture à ressort
5. Prototype n°2 : Le sprint final
Après les premiers tests, nous avons conclu que notre mécanisme était trop complexe pour le temps qu’il nous restait. Pour ce deuxième prototype, nous avons choisi de simplifier le système pour faire fonctionner notre voiture.
5.1 Au revoir la complexité et bonjour l’efficacité
Nous avons dû revoir notre système d’arbres coulissants (censé gérer l’engrènement tout seul) car celui ci posait problème. En théorie, tout fonctionnait. Mais en pratique, les arbres se mettaient de travers, se coinçaient et refusaient de coulisser droit.
Notre principale modification :
Abandon des arbres coulissants : Nous avons supprimé la roue orange et son arbre. Puis pour l’arbre des roues rouges, nous avons arrêté de vouloir le faire bouger. Nous avons percé de nouveaux trous bien alignés pour que celui ci soit fixé solidement au chassis.
Le résultat : Le mécanisme est devenu plus simple et direct. Seul problème à cette solution c’est que sans le système de régulation, le ressort lâche toute son énergie d’un coup. Nous allons alors perdre beaucoup d’énergie du ressort et donc de distance parcourue par notre véhicule.
5.2 La guerre des frottements
Une de nos principale problématique lors de nos premiers tests était les pertes d’énergie dûes aux frottements :
Les roues : Nous avons ajouté une vis à chaque extrémité pour bloquer les roues sur leurs axes. C’est une modification simple, mais elle garantit une liaison plus solide et fiable.
L’arrière : Nous avons installé des moyeux sur l’essieu arrière pour empêcher l’axe de bouger de gauche à droite. La voiture reste bien stable et ne se bloque plus lors de la décharge.
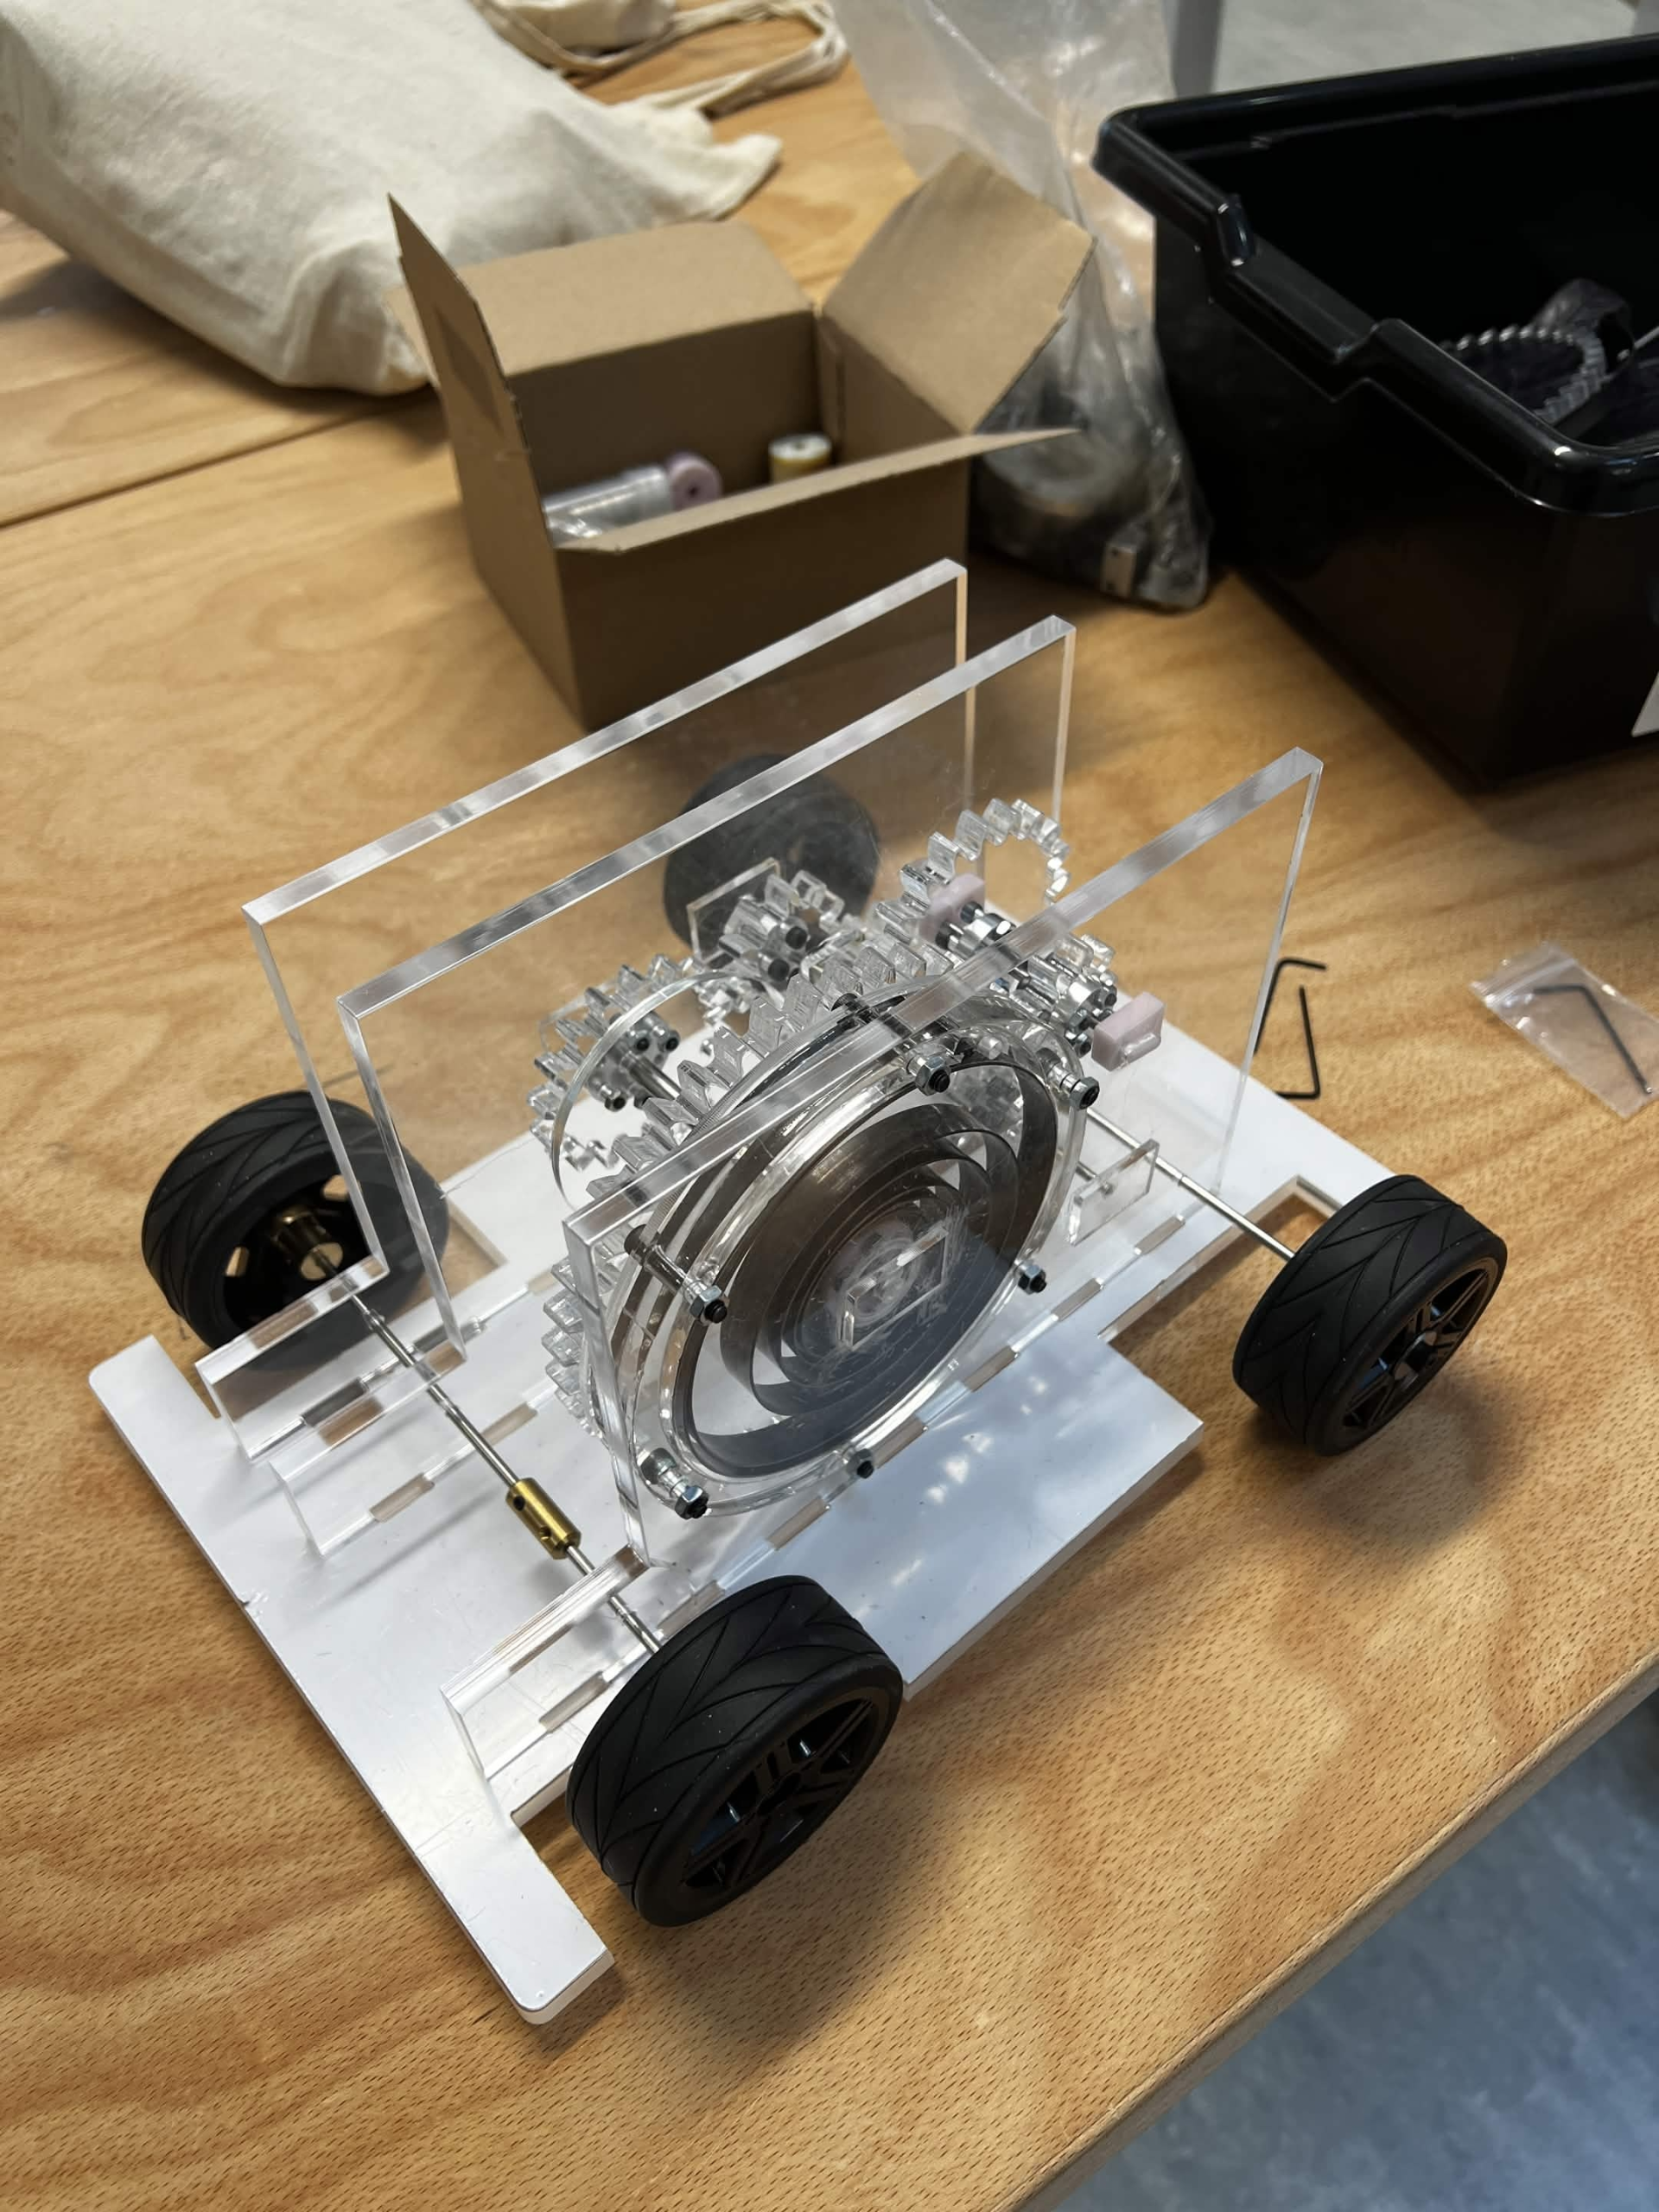
L’avant : Nous avons remplacé les moyeux par des roulements à billes. Résultat : presque zéro frottement et une rotation fluide sur notre essieu principal.
Titre de l’image : Prototype 2 de notre voiture Légende : Prototype fonctionnel de notre voiture à ressort avec un système réorganisé
Bilan de ce second essai
Ce prototype 2 est moins “sophistiqué” que prévu au départ, mais celui ci fonctionne ! On a peut-être perdu en distance à cause de la décharge rapide du ressort, mais on a gagné en fiabilité.
6. Prototype 3 : Version finale
Dans une dernière tentative, à la toute fin de ce projet de 100 heures, nous avons essayé d’améliorer notre distance parcourue en nous attaquant à l’une de nos contraintes les plus importantes : le poids.
6.1 Optimisation structurelle et réduction de la masse
Lors des premiers essais, nous avons constaté que la masse réelle du véhicule (1,85 kg) excédait nos prévisions initiales (1,5 kg), empêchant ainsi une progression efficace. Pour y remédier, nous avons procédé à une restructuration sur le logiciel Onshape afin de supprimer tout excédent de matière sur le châssis et les coques en Plexiglas. Cette démarche d’allègement, complétée par l’ajout de congés[7] et le retrait de la coque intermédiaire, a permis de réduire la masse totale de plus de 30 %, ramenant le prototype à 1,22 kg.
6.2 Simplification de la chaîne de transmission
Afin de limiter les pertes d’énergie et les frottements, nous avons simplifié le mécanisme en supprimant les roues rouges. Ce choix permet un engrènement direct entre la roue principale liée au ressort et le pignon de l’essieu, améliorant ainsi l’adhérence globale du système. Bien que cette configuration transforme techniquement le véhicule en traction, ces modifications ont permis d’obtenir une progression fluide sur plusieurs mètres lors de la libération du ressort.
Titre de la vidéo : Vidéo de notre test final au FABLAB de Polytech ANGERS Légende : Notre essai le plus concluant sur notre projet : environ 6 mètres
Conclusion de notre projet
Ce projet a abouti à la réalisation d’un prototype fonctionnel, bien que certaines fonctionnalités prévues (système de recharge, déclenchement manuel, coque décorative) aient été écartées en raison des contraintes de temps. Bien que l’objectif de 15 mètres n’ait pas été atteint, l’analyse de nos résultats nous permet aujourd’hui d’identifier des axes d’amélioration :
Optimisation des matériaux : L’utilisation de Plexiglas de 5 mm d’épaisseur (au lieu de 8 mm) permettrait d’alléger davantage la structure sans compromettre sa solidité.
Standardisation des composants : L’adoption d’axes en acier aux dimensions standards limiterait le jeu mécanique et augmenterait la précision de la transmission.
Ajustement de la garde au sol : L’utilisation de roues de plus grand diamètre permettrait de pallier la faible garde au sol du prototype actuel.
Ce projet de 100 heures s’achève ici. Nous espérons que vous avez apprécié découvrir les coulisses de notre aventure technique et le développement de notre prototype. Merci pour votre lecture !
[1] Moyeux : c’est la pièce centrale située au milieu d’une roue ou d’un engrenage. Nous l’utilisons pour faire le lien entre la roue et l’arbre (l’axe). Il permet de fixer solidement les éléments ensemble afin qu’ils tournent parfaitement en même temps sans glisser.
[2] Module : c’est tout simplement la taille des dents d’un engrenage. Pour que deux roues dentées puissent s’emboîter et fonctionner ensemble, elles doivent obligatoirement avoir le même module. Plus le module est grand, plus les dents sont grosses et résistantes.
[3] Moments d’inertie : c’est la résistance d’un objet à se mettre en mouvement (ou à s’arrêter). Plus le moment d’inertie est élevé, plus il faut d’énergie pour faire tourner l’axe ou les roues. C’est un calcul essentiel pour savoir si notre petit ressort aura assez de force pour “lancer” la voiture.
[4] CAO ou Conception Assistée par Ordinateur : c’est l’utilisation de logiciels informatiques pour concevoir, simuler et optimiser des systèmes avant leur fabrication.
La CAO permet aux ingénieurs de créer des modèles numériques en 2D ou 3D, de tester virtuellement leur fonctionnement et d’anticiper les problèmes de fabrication avant la production physique.
[5] Arbre : c’est la tige (ou l’axe) sur laquelle sont fixées les roues dentées et les roues de la voiture. Son rôle est de transmettre le mouvement de rotation entre les différentes pièces du mécanisme.
[6] Flambage : c’est lorsqu’une pièce longue et fine (comme notre ressort) se tord ou se plie sur le côté sous l’effet de la pression, au lieu de rester bien droite. Dans notre cas, cela créait des déformations irrégulières qui gênaient le bon fonctionnement du système.
[7] Congé : c’est un arrondi créé entre deux surfaces ou deux arêtes d’une pièce. Il permet d’adoucir les angles, d’améliorer l’esthétique et parfois de renforcer la résistance mécanique de la pièce.
Bienvenue chez Pizzo’Flop : De la pâte au carton !
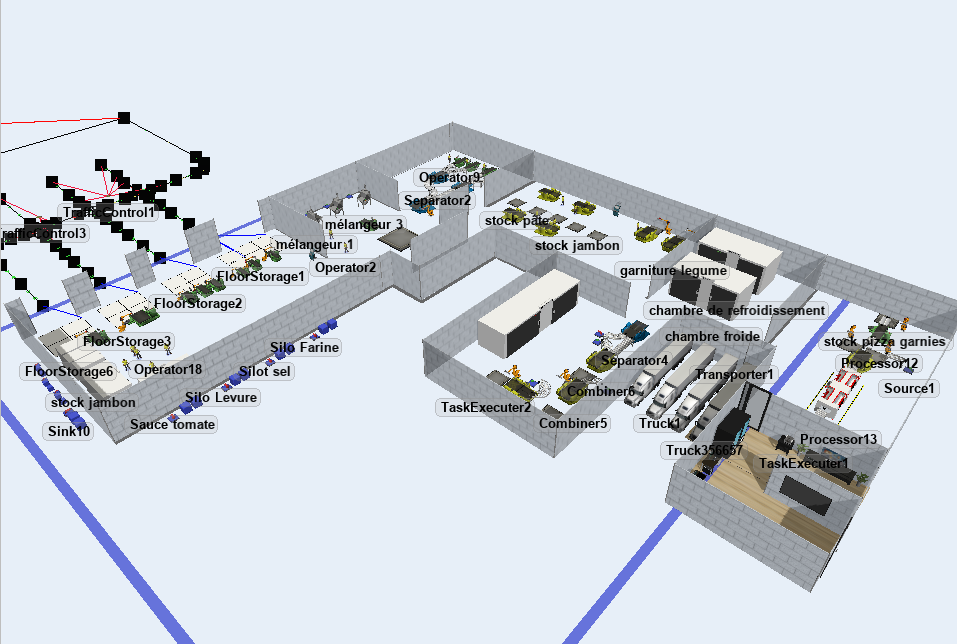
L’objectif du travail était de construire une usine à pizza capable de produire un nombre prédéfini de pizzas à partir de matières premières reçues en gros.
Il est primordial de simuler une telle chaîne de production avant de la construire en vrai pour s’assurer que tout fonctionne sans accroc. En effet, la simulation permet de détecter les futurs « bouchons » (ce qu’on appelle des goulets d’étranglement) et d’éviter que des machines ne restent à rien faire pendant que d’autres sont surchargées. Modéliser l’usine sert donc à prévoir les besoins en personnel, à sécuriser les délais de livraison et à optimiser chaque mètre carré de l’atelier pour ne pas gaspiller d’argent.
Dans cet article, nous allons vous faire découvrir le protocole de création que nous avons suivi sur le logiciel FlexSim un outil de simulation 3D professionnel avant de vous présenter les résultats de notre usine virtuelle.
Mots clés : coopération, entraide, écoute, savoir-faire
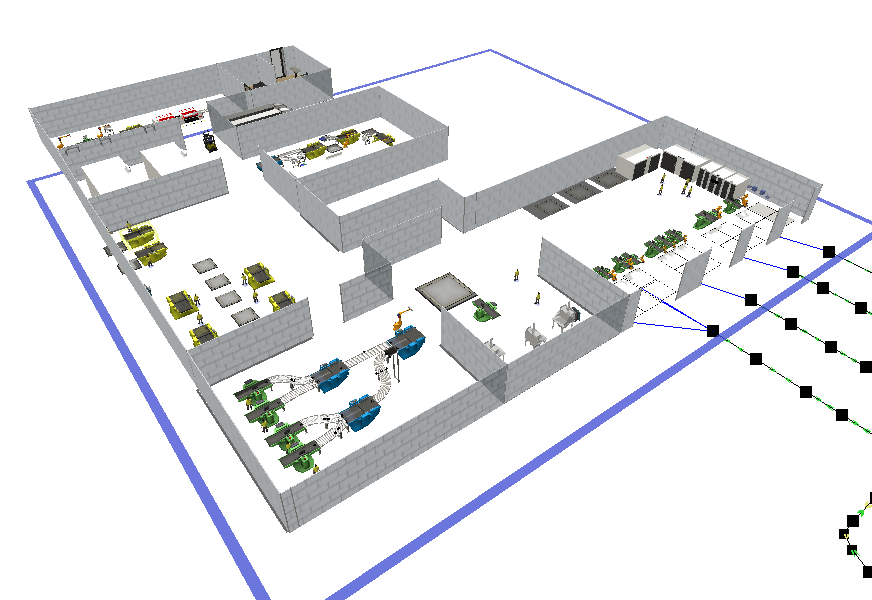
Vue d’ensemble de la ligne de production Pizzo’Flop sous FlexSim : intégration des 8 modules de fabrication.
Pizzo’flop : La simulation au service de l’industrie
Dans le cadre de notre projet de deuxième année à Polytech Angers, nous avons été répartis en groupes sur un sujet intitulé Pizzo’flop, ayant pour but de concevoir et simuler une ligne de production de pizzas complète. Nous avons pris connaissance des contraintes imposées par le cahier des charges ainsi que des objectifs de performance qui nous étaient transmis.
Notre travail s’est alors inscrit dans le cadre de l’ingénierie des systèmes et de l’optimisation des flux industriels. Dans notre cas, la modélisation d’une usine virtuelle est un défi de conception qui nécessite des connaissances en logistique, en gestion de production et en informatique.
L’objectif de notre travail était de construire une usine capable de produire un nombre prédéfini de pizzas à partir de matières premières reçues en gros. Nous avions à disposition le logiciel de modélisation 3D FlexSim, des guides techniques et les ressources informatiques de l’école. Nous avons alors réfléchi à la meilleure façon de transformer le cas d’étude d’une
pizzeria en une simulation capable d’enseigner les principes du Lean Manufacturing (produire mieux en gaspillant moins).
L’objectif était donc de modéliser chaque étape de la fabrication, de la livraison des ingrédients par camion jusqu’au stockage final afin de tester virtuellement l’efficacité de l’usine. Ici, nous ne manipulions pas de pièces mécaniques réelles, mais des objets numériques (processeurs, convoyeurs, robots, opérateurs) que nous devions paramétrer et coordonner. Comme pour un véritable ingénieur en production, nous avons dû organiser les déplacements et les temps de cycle afin de supprimer les « points de blocage » et d’assurer une livraison fluide.Ce projet de deuxième année consistait à créer un simulateur interactif de ligne de production en utilisant FlexSim. À l’aide d’un dispositif numérique articulé autour de 8 étapes clés, nous avons recréé un environnement industriel réaliste. Ce modèle permet aujourd’hui de tester différents réglages en direct pour optimiser le rendement, offrant ainsi un support pédagogique concret pour comprendre les flux de production de demain.
La description du problème : Un défi technique et humain
Modéliser une usine, ce n’est pas juste “dessiner” des machines en 3D. C’est créer un système vivant où chaque seconde compte. Au cours de nos cinq mois de projet à Polytech Angers, nous avons été confrontés à trois problèmes majeurs qui auraient pu faire capoter le projet Pizzo’flop.
Le casse-tête du travail d’équipe : Dans le monde de l’ingénierie, on travaille rarement seul. Pourtant, le logiciel FlexSim impose une contrainte de taille : il ne permet pas à plusieurs personnes de modifier le même fichier en simultané. Pour un groupe de quatre étudiants, c’est un obstacle de taille. Comment construire une usine cohérente si on ne peut pas travailler ensemble sur la même maquette ? Il a fallu repenser totalement notre manière de collaborer pour éviter que l’un d’entre nous ne se retrouve au chômage technique pendant que l’autre avance.
L’overdose de données : Au début, nous voulions être les plus réalistes possible. Nous avons tenté de modéliser physiquement chaque ingrédients : chaque tranches de jambon, chaque morceaux de champignons, etc … Mais nous avons vite compris l’erreur : multiplier les objets 3D sature la mémoire vive de nos ordinateurs. Le logiciel finissait par ramer terriblement, allant jusqu’au crash complet du système. C’est un problème classique en simulation : il faut trouver le juste équilibre entre le réalisme visuel et la puissance de calcul de la machine. La réalité du matériel : Nous avons aussi découvert que tous les ordinateurs ne se valent pas. En salle de TP, la différence de performance entre les anciennes machines et les nouvelles créait des décalages. Une simulation qui tournait parfaitement sur un PC récent pouvait mettre dix minutes à se lancer sur un autre. Il a fallu optimiser notre code pour que n’importe quel futur étudiant puisse utiliser notre outil, quel que soit son matériel.
Les méthodes utilisées : Diviser pour mieux avancer
Face à ces blocages, nous avons dû innover et appliquer des méthodes professionnelles de gestion de projet et de programmation.
Puisque nous ne pouvions pas travailler sur le même fichier, nous avons décomposé l’usine en 8 modules indépendants. Chaque membre du groupe est devenu le “chef de projet” de deux étapes spécifiques (par exemple : un sur la pâte et la cuisson, l’autre sur le garnissage et l’emballage). Nous avons développé ces 8 morceaux dans des fichiers séparés. Le défi final a été la “fusion” : assembler ces 8 briques pour qu’elles s’emboîtent parfaitement sans créer de bugs. Cela nous a obligés à définir des normes communes (vitesse des tapis, hauteur des convoyeurs) dès le départ.
Pour régler le problème des crashs, nous avons utilisé une astuce de pros : les Labels. Au lieu de créer un objet 3D lourd pour chaque ingrédient, nous avons créé une
” étiquette numérique” attachée à chaque ingrédients dans le stock. Cette étiquette contient toutes les informations : “Type : fromage”, par exemple. Le logiciel n’a plus besoin de “voir” les fromages, il lui suffit de lire l’étiquette pour savoir comment traiter la l’ingrédient. C’est ce qui a rendu notre simulation plus fluide.
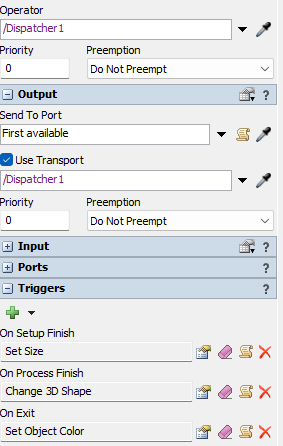
L’intelligence du flux (Process Flow) : Pour coordonner les robots, les chariots automatiques (AGV) et les camions, nous avons utilisé le Process Flow. C’est un outil de programmation visuelle qui ressemble à un logigramme. Nous y avons codé les “règles de priorité” de l’usine. Par exemple :
Si le stock de fromage est bas, alors appeler un opérateur.
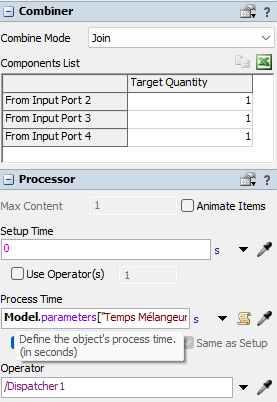
Fenêtre de propriétés d’un “Combineur” sous FlexSim
L’analyse des résultats : Faire parler le modèle
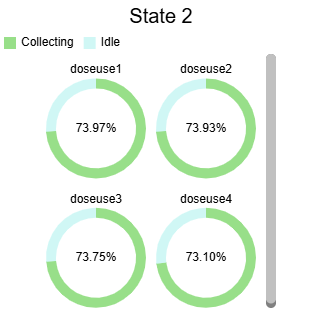
Une fois que l’usine Pizzo’Flop a commencé à tourner sans bug, le vrai travail d’optimisation a pu débuter. Grâce aux outils statistiques de FlexSim, nous avons pu transformer les déplacements des petits personnages et des convoyeurs en graphiques concrets.
C’est ici que la magie opère : nous avons identifié que le véritable point de blocage n’était pas forcément là où on l’imaginait. Par exemple, ajouter un four supplémentaire ne servait à rien si le préparateur de pâte n’arrivait pas à suivre le rythme en amont. En observant les taux d’occupation des machines, nous avons pu équilibrer la ligne pour que personne ne soit en surchauffe pendant que d’autres attendent. On peut ainsi tester plusieurs scénarios « Lean » : que se passe-t-il si on réduit la taille des stocks intermédiaires ? Si on change l’ordre des commandes ? Le modèle nous donne la réponse instantanément, permettant de passer d’une intuition à une preuve par les chiffres.
Le tableau de bord : une expérience “clés en main”
Le but final du projet n’était pas seulement de créer une usine performante, mais de fournir un outil pédagogique simple. Pour cela, nous avons développé un Dashboard (tableau de bord) interactif.
Plutôt que de plonger dans les lignes de code ou les menus complexes de FlexSim, l’enseignant ou l’étudiant dispose d’une interface simplifiée. En quelques clics, il peut modifier le nombre d’opérateurs, accélérer une machine ou changer le type de pizzas prioritaires.
Les résultats s’affichent en temps réel : coût de production, temps d’attente moyen d’une pizza, et rendement global. Couplé au mode d’emploi que nous avons rédigé, ce dispositif permet à n’importe quel utilisateur, même débutant, de “jouer” avec les paramètres de l’usine pour comprendre par lui-même les grands principes de l’organisation industrielle.
Un petit mot de fin : Prêts pour l’industrie 4.0 ?
En conclusion, l’aventure Pizzo’Flop a été bien plus qu’un simple exercice de modélisation. Elle nous a plongés dans la réalité du métier d’ingénieur : jongler avec des contraintes techniques, résoudre des problèmes imprévus et surtout, apprendre à faire converger nos idées au sein d’un groupe.
D’une simple étude de cas, nous avons réussi à tirer un outil pédagogique complet qui rend les principes du Lean concrets et visuels. Nous repartons avec une maîtrise solide de FlexSim et la satisfaction d’avoir créé un support qui, nous l’espérons, aidera d’autres étudiants à comprendre que l’optimisation n’est pas qu’une affaire de chiffres, mais une véritable science de l’organisation.
Remerciements
Nous tenons à exprimer notre profonde gratitude à Monsieur Sylvain Verron pour son accompagnement tout au long de ce projet.
Merci pour votre soutien constant, vos conseils techniques précieux et votre bienveillance. Votre approche nous a permis de progresser avec confiance, même face aux défis les plus complexes. Cet échange nous a énormément apporté, tant sur le plan des compétences en ingénierie que sur notre manière d’appréhender la gestion de projet en équipe.
C’est grâce à cet encadrement de qualité que Pizzo’Flop a pu passer du stade de concept à celui de simulation fonctionnelle et aboutie !
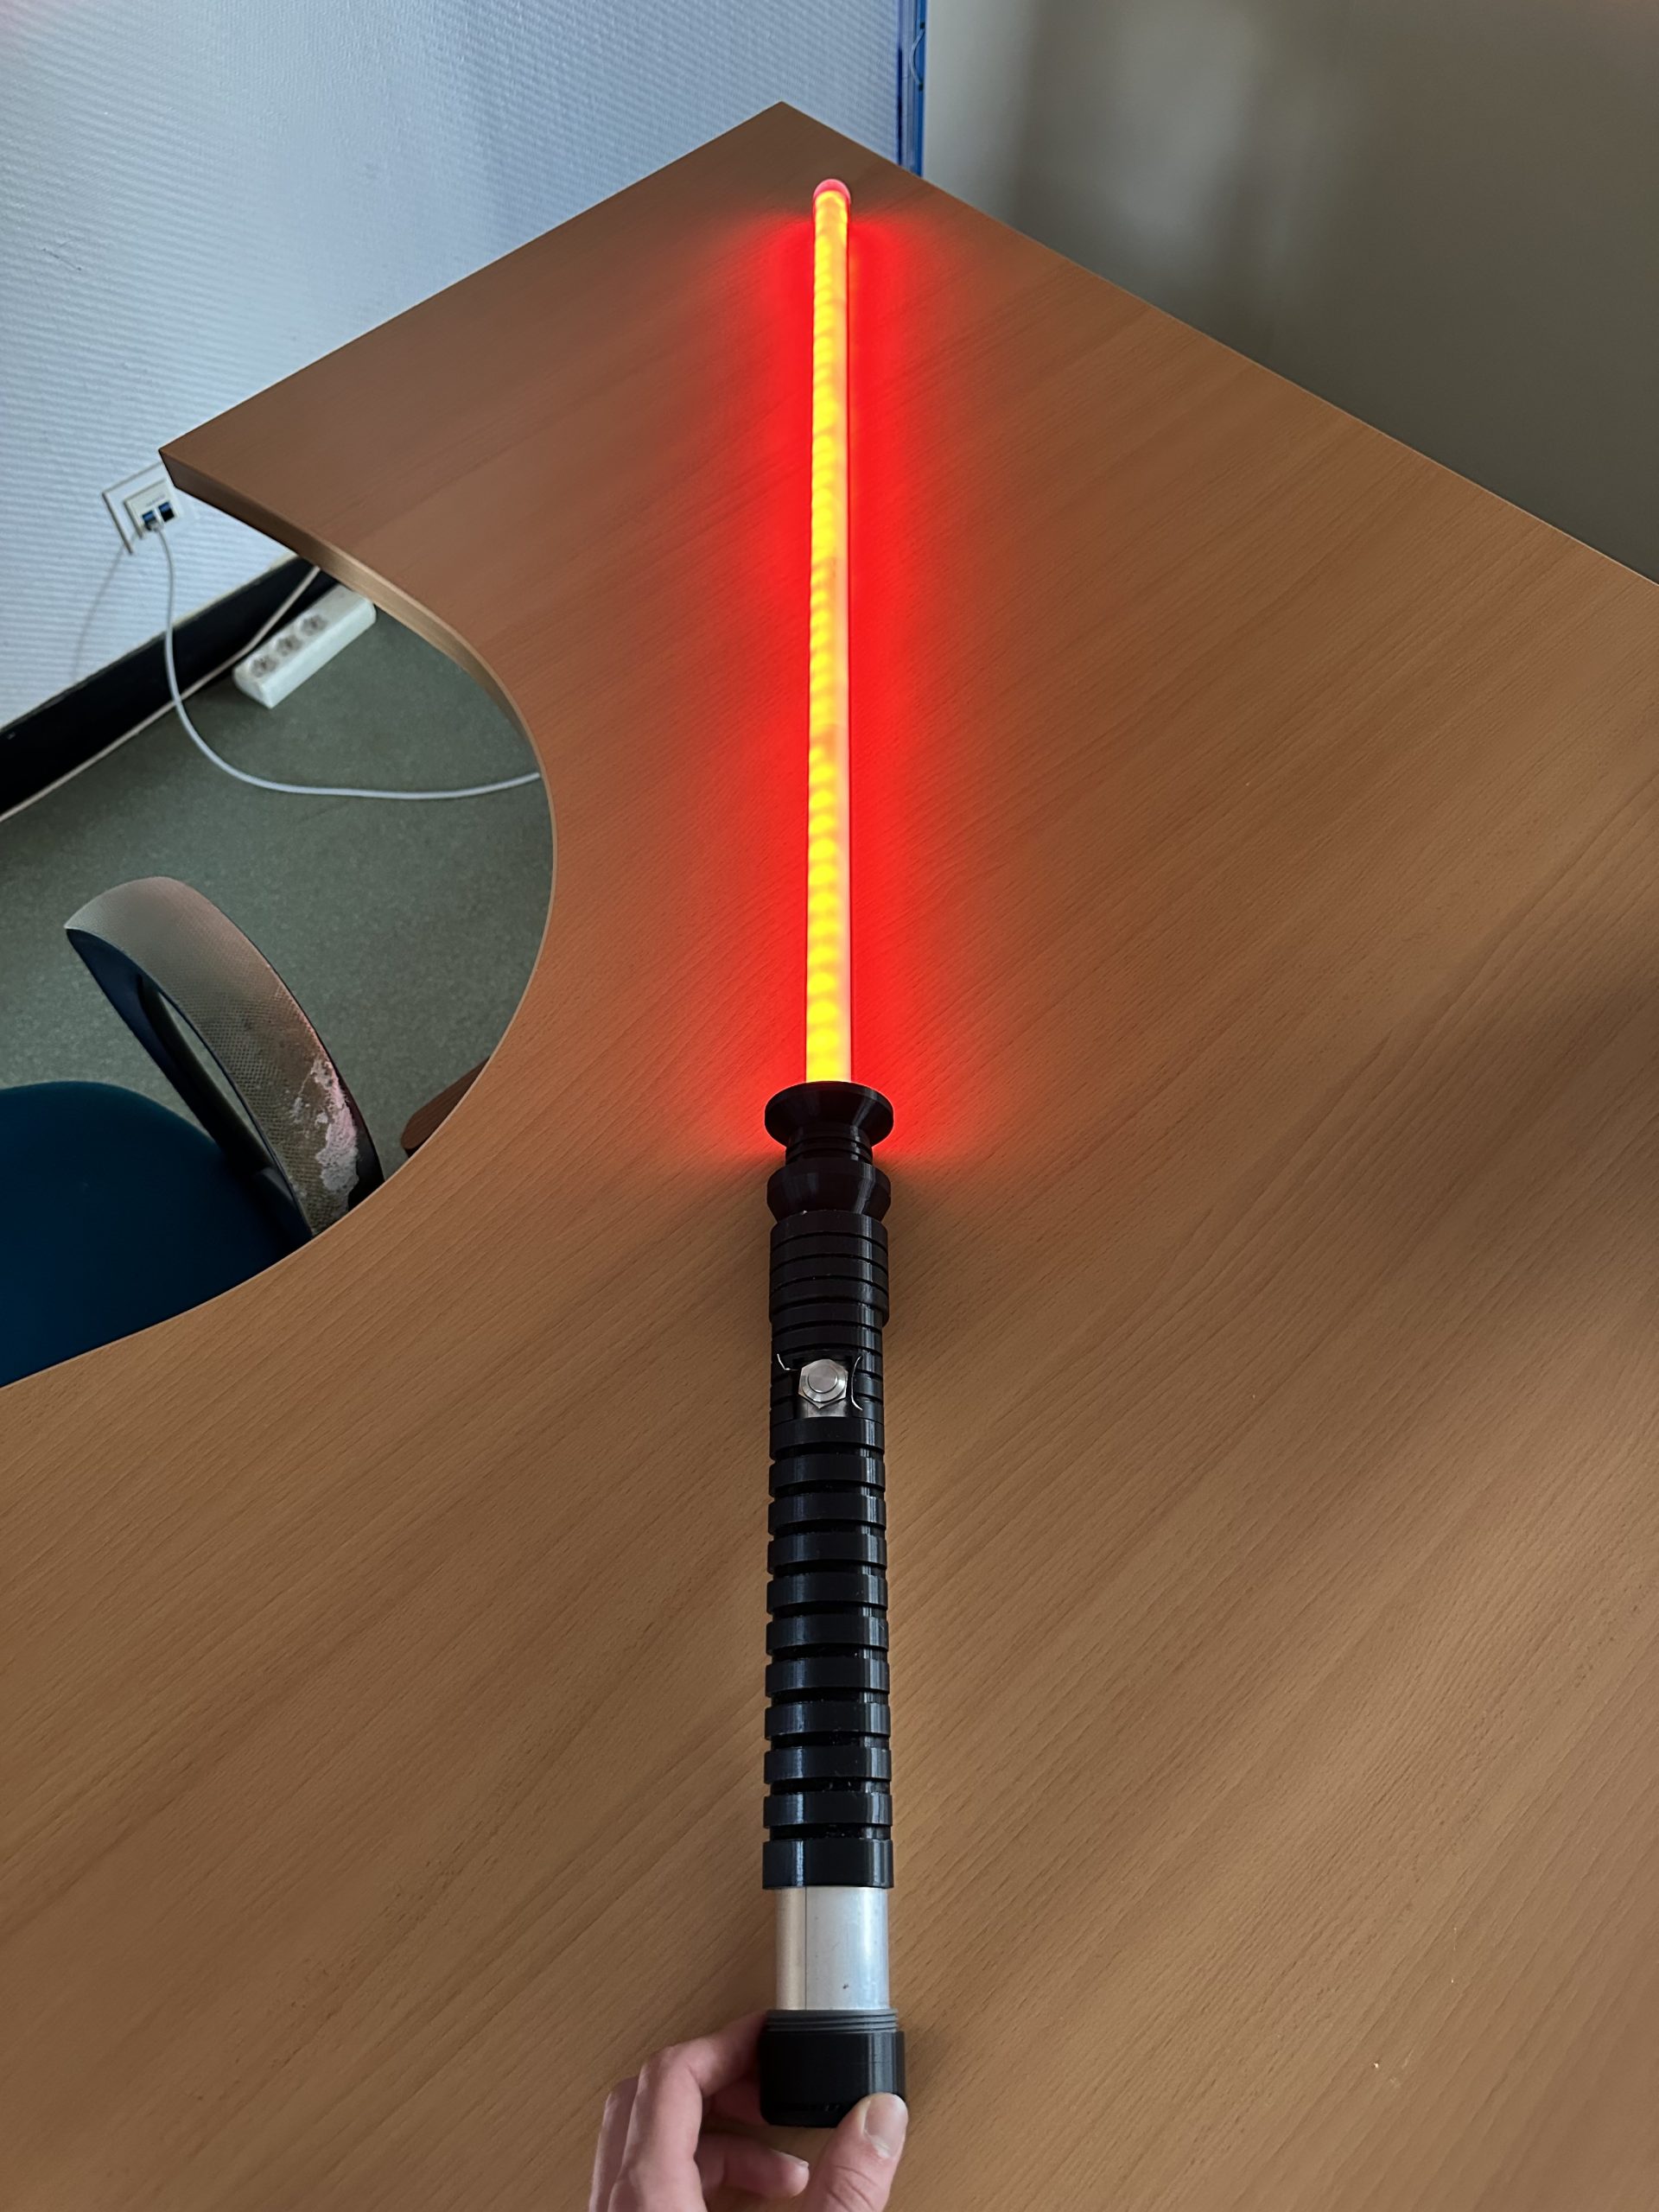
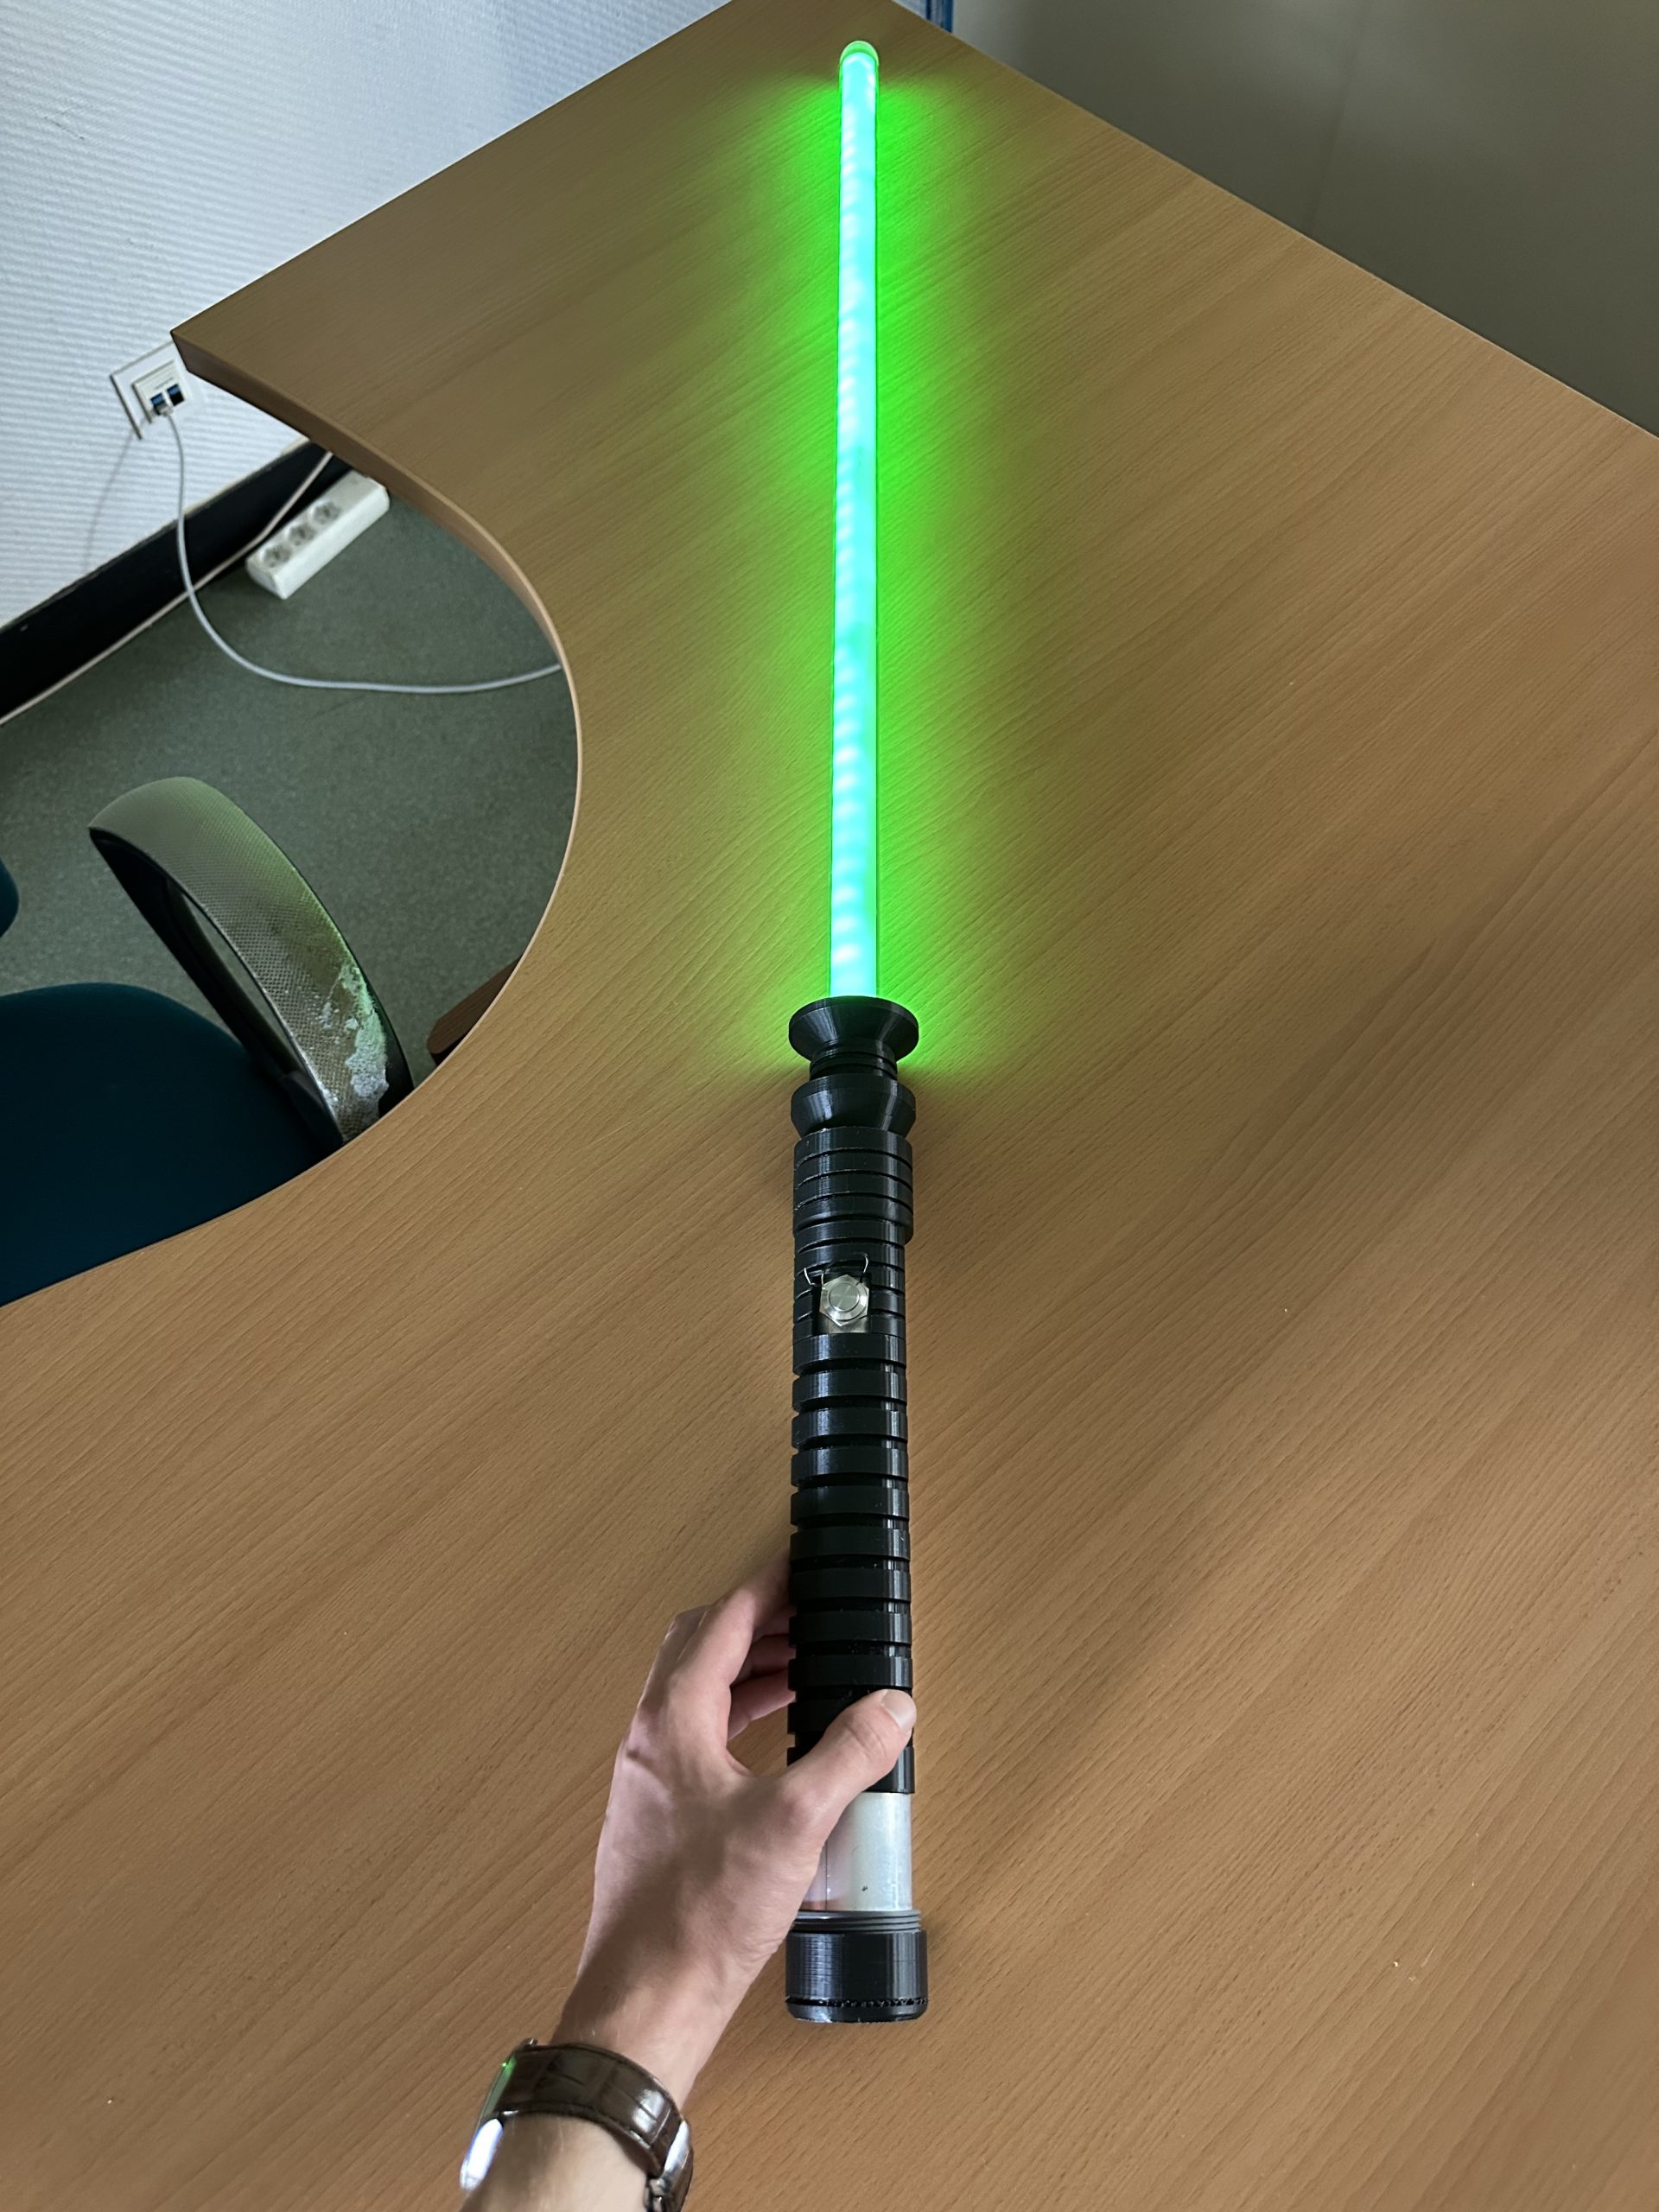
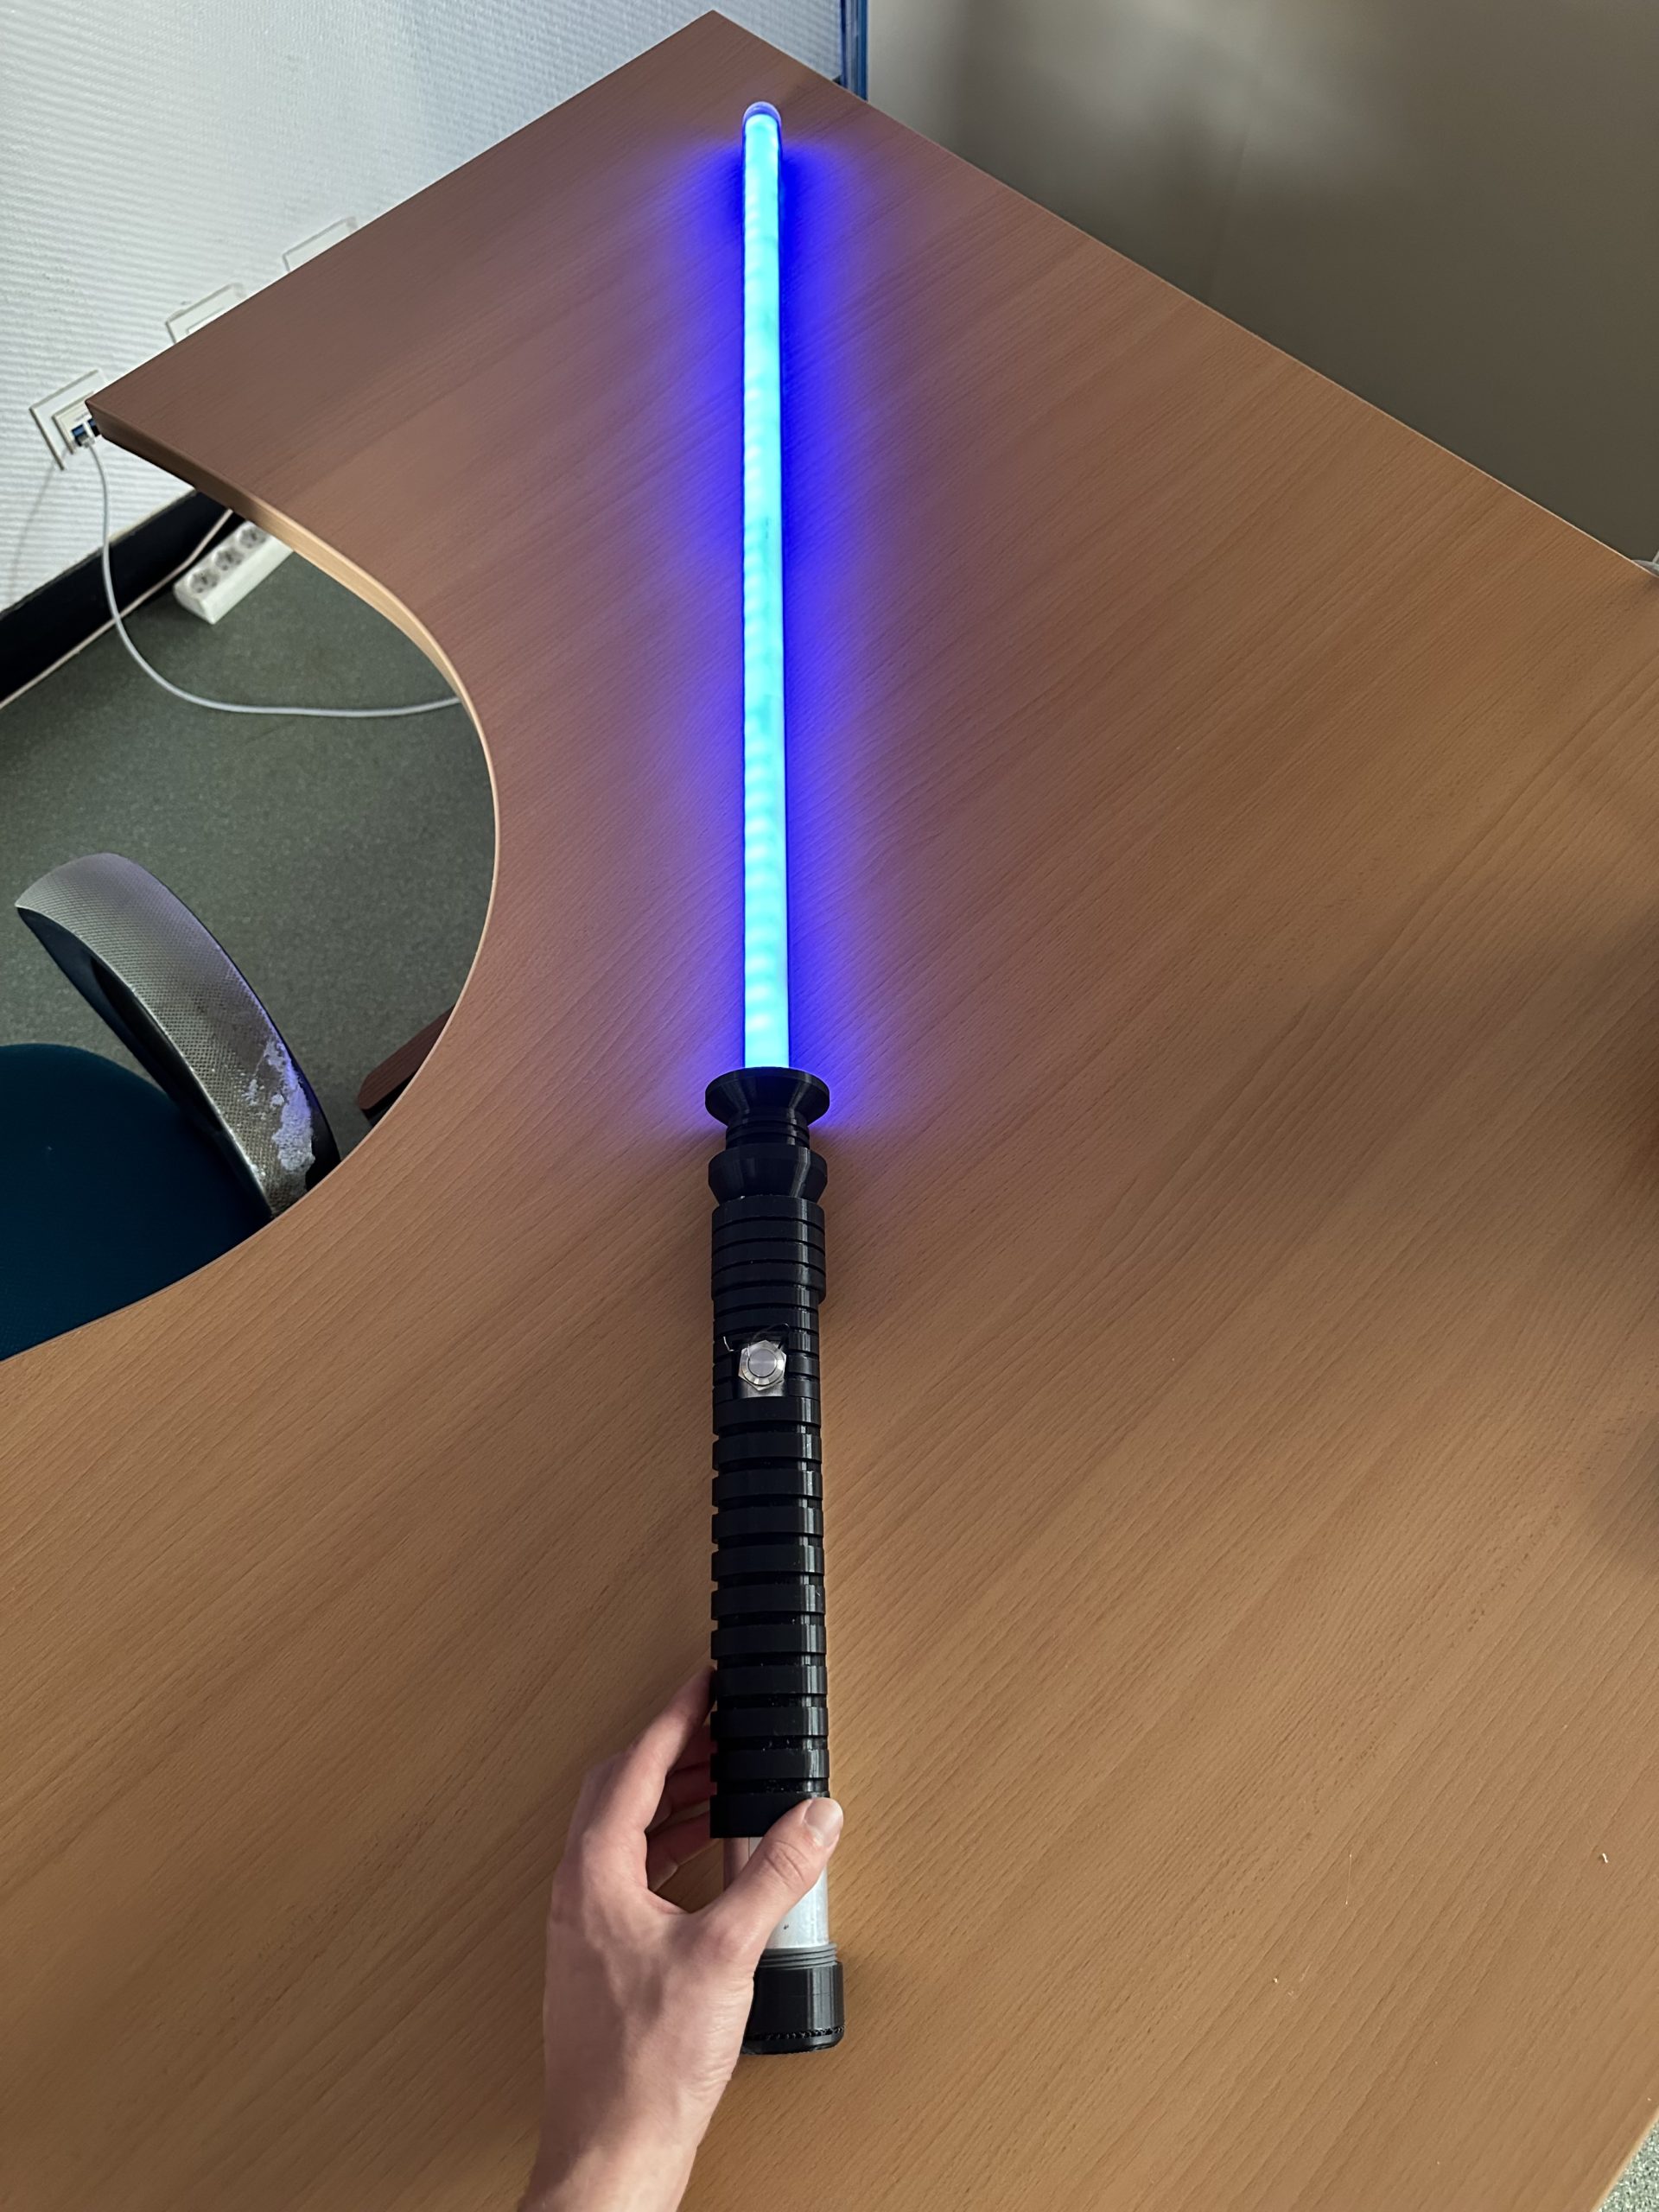
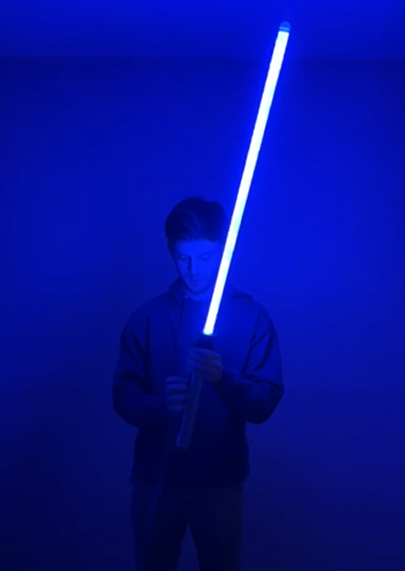
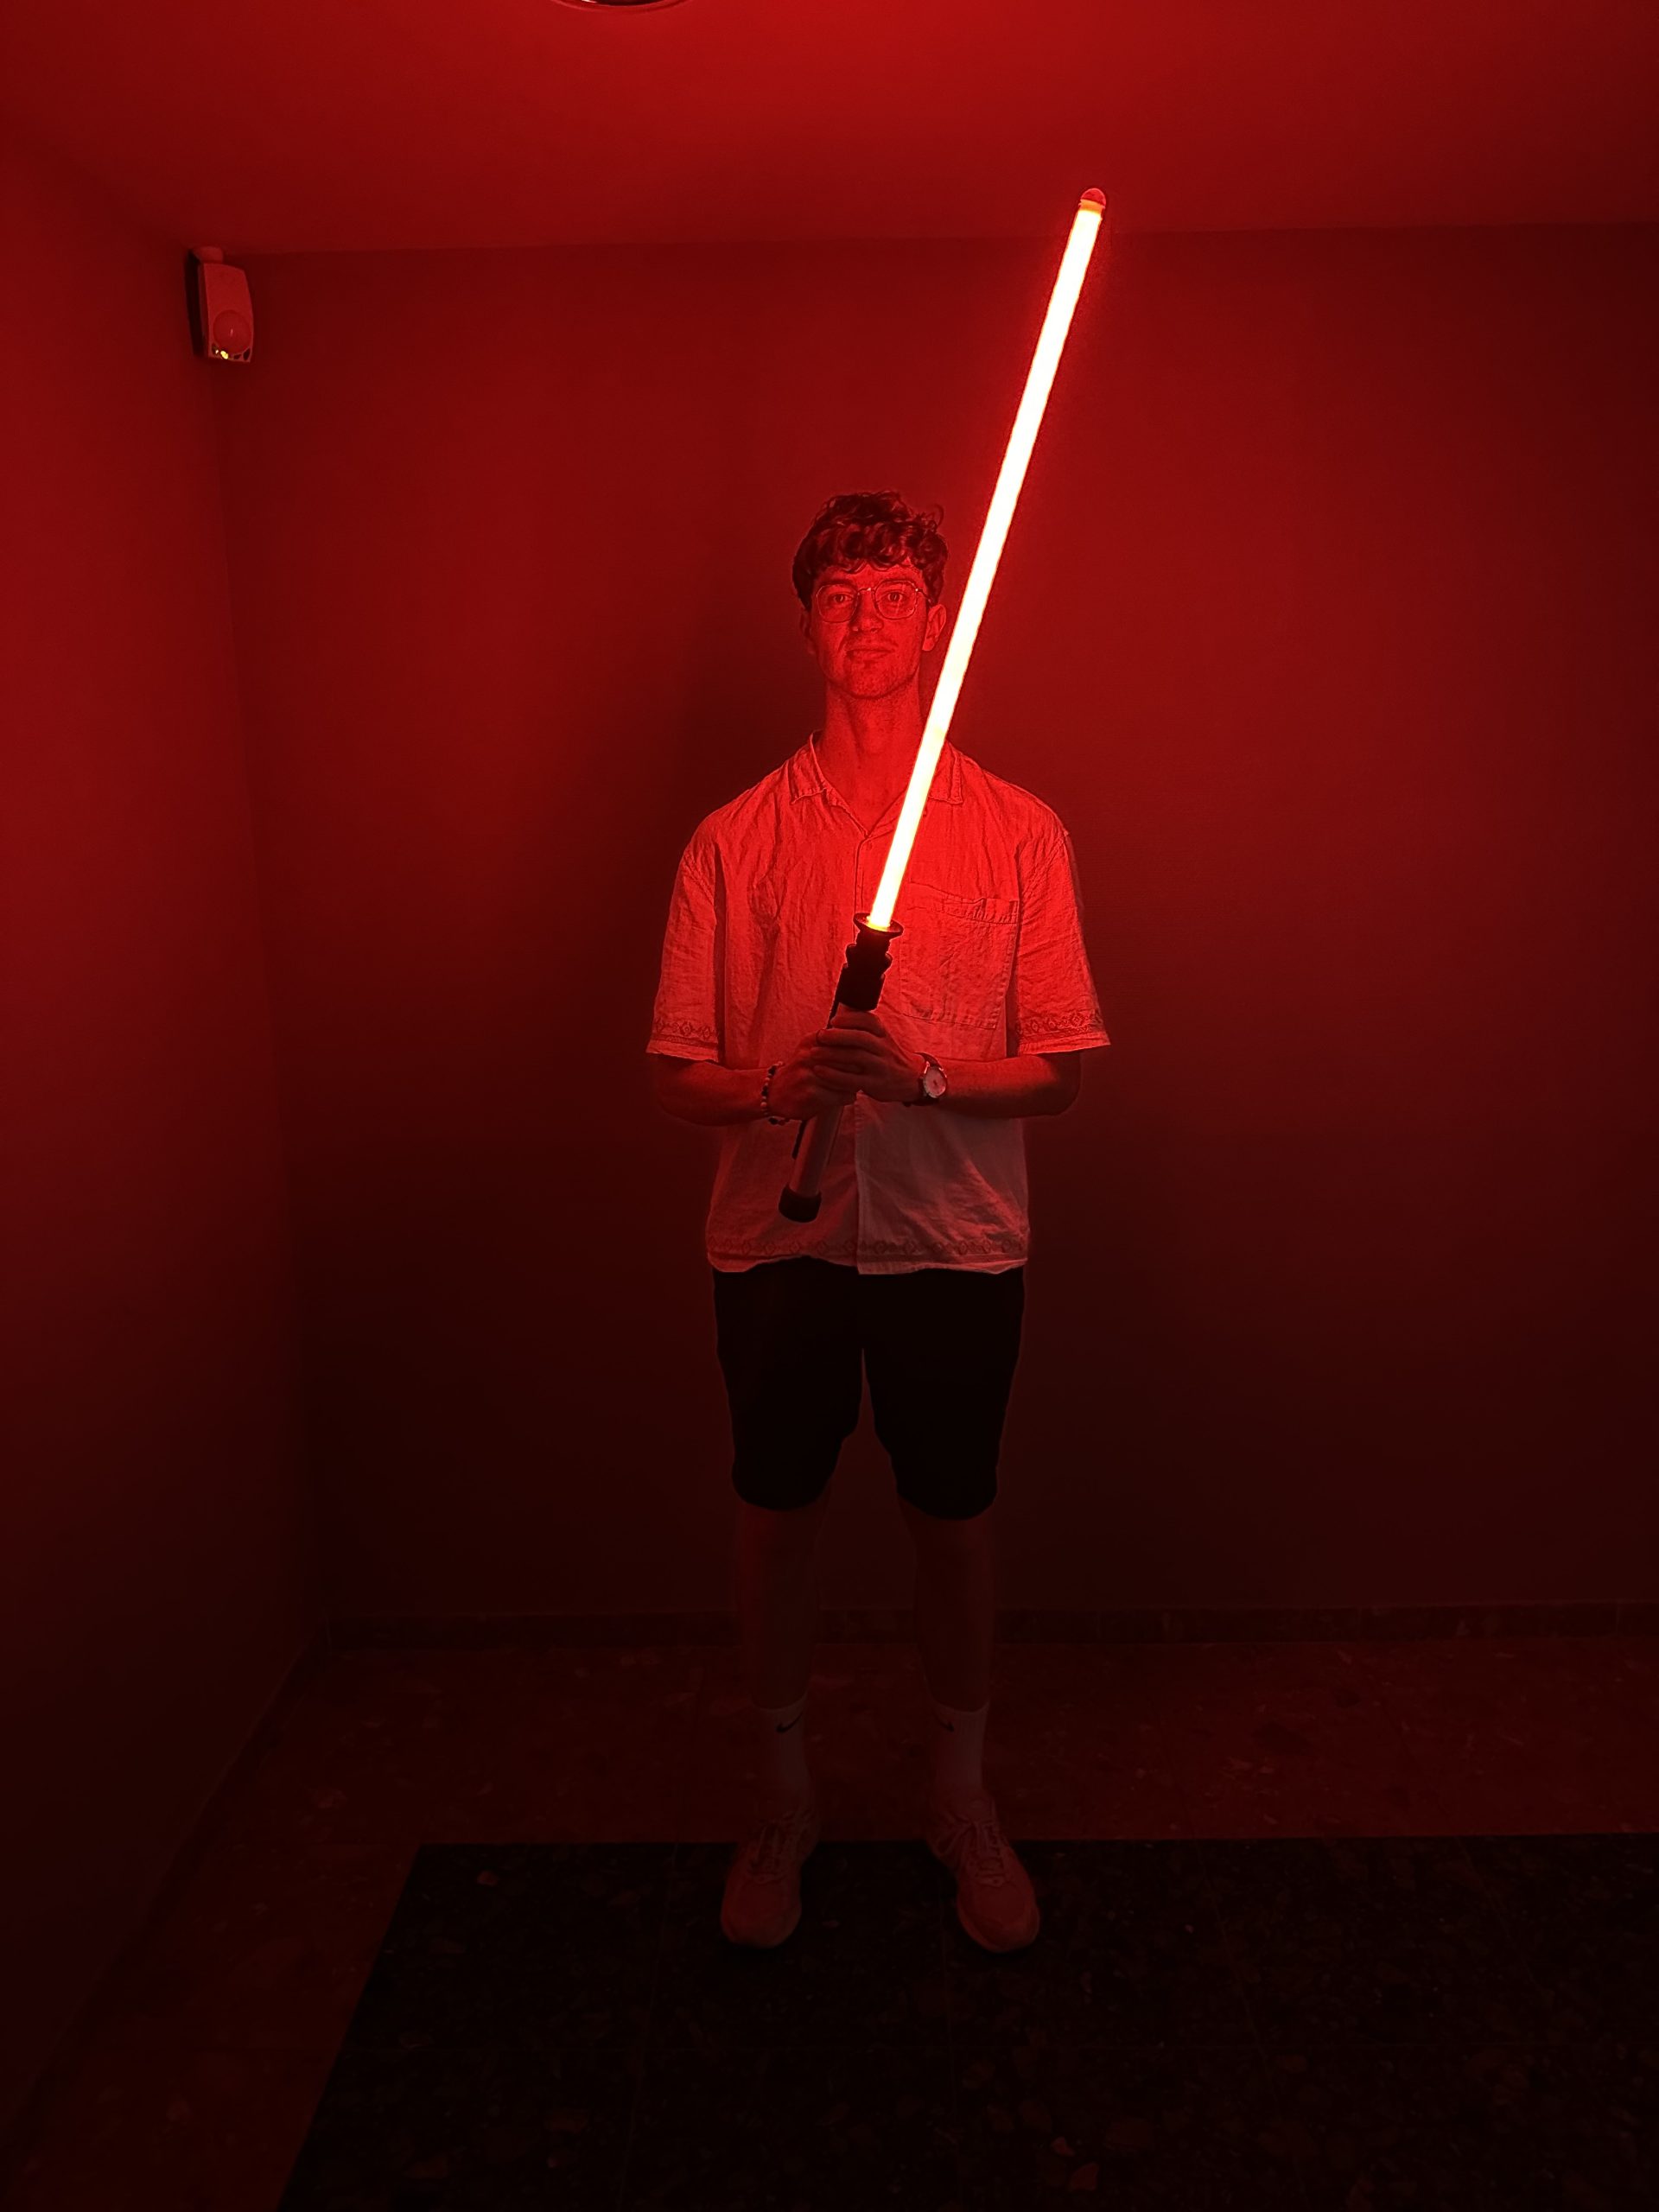
Le but de notre projet est de mettre au point un sabre laser issu de l’univers de Star Wars. Que tu ne connaisses pas Star Wars, que tu ignores ce qu’est un sabre laser, ou que tu sois un(e) véritable passionné(e), n’hésite pas à t’installer confortablement et à suivre notre aventure dans une galaxie lointaine, très lointaine…
Voici à quoi ressemble un sabre laser, l’arme légendaire des chevaliers Jedi. Une arme capable de trancher presque n’importe quel matériau, une arme d’élite que seule une infime partie de la population maîtrise avec aisance. Seul après un entrainement acharné, l’utiliser tu pourras… hmmh
Voici donc ton guide afin de compléter ta formation.
L’inventaire
Un manche en Aluminium de 40mm de diamètre et 2mm d’épaisseur
Un bandeau LED ARGB de 2m
Une carte ESP-32 WROOM
Un haut-parleur
Un gyroscope (MPU-6050)
Un bouton
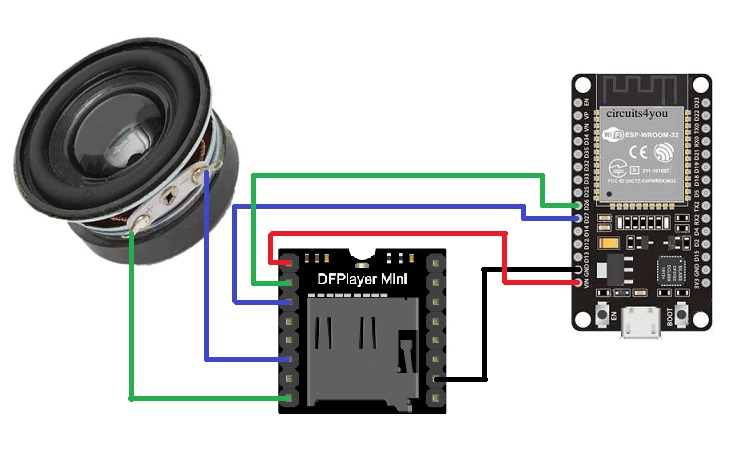
Un lecteur de carte SD (DFPlayer mini)
Une batterie Li-ion 3.7V
Un chargeur
Un booster 5V
Un coupleur
Un tube en plastique transparent 1m
Une Imprimante 3D
Beaucoup de fil
Un fer à souder
Étapes de Conception :
I-Le programme et câblage des composants
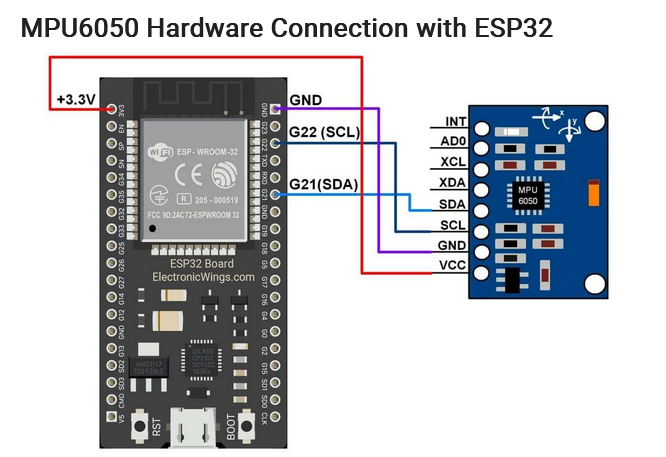
Dans un premier temps, il est essentiel de lire attentivement la documentation des différentes cartes électroniques afin de comprendre comment brancher correctement les différents composants. N’oublie pas non plus de te familiariser avec la programmation sur Arduino, une étape tout aussi importante.
Une fois le logiciel installé, il faut ajouter les bibliothèques de données correspondants à vos composants. Bien, une fois tout cela préparé, on peut commencer.
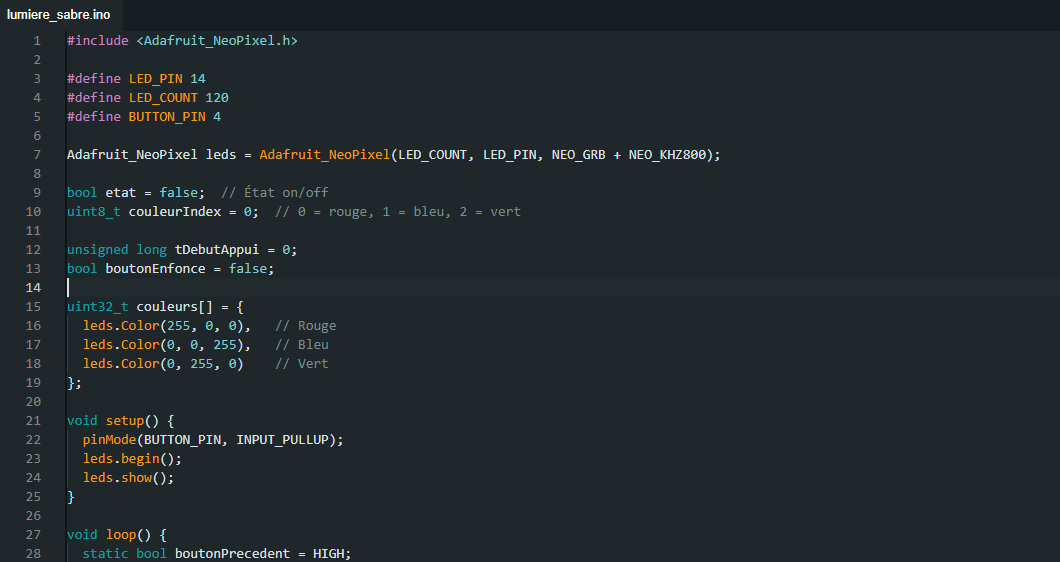
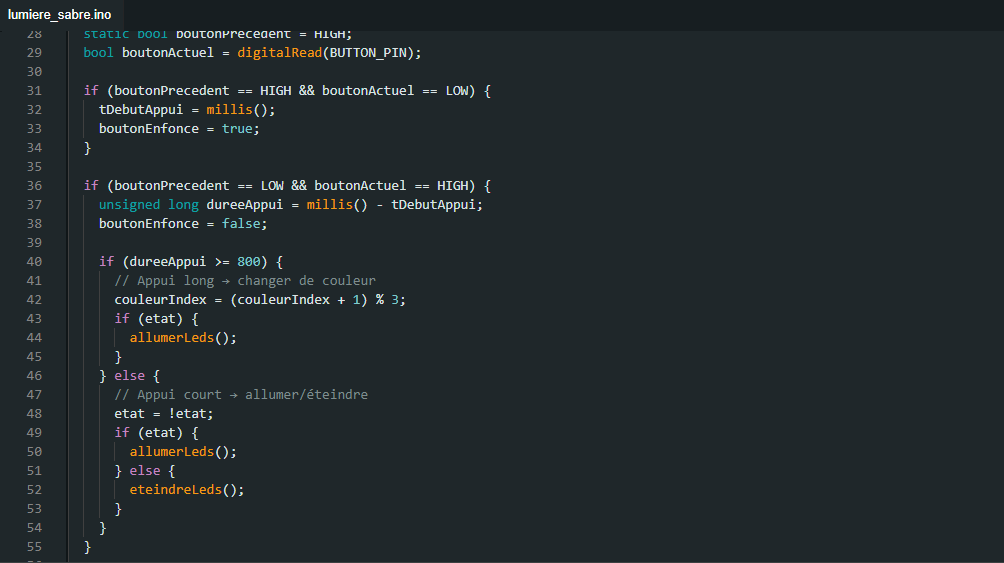
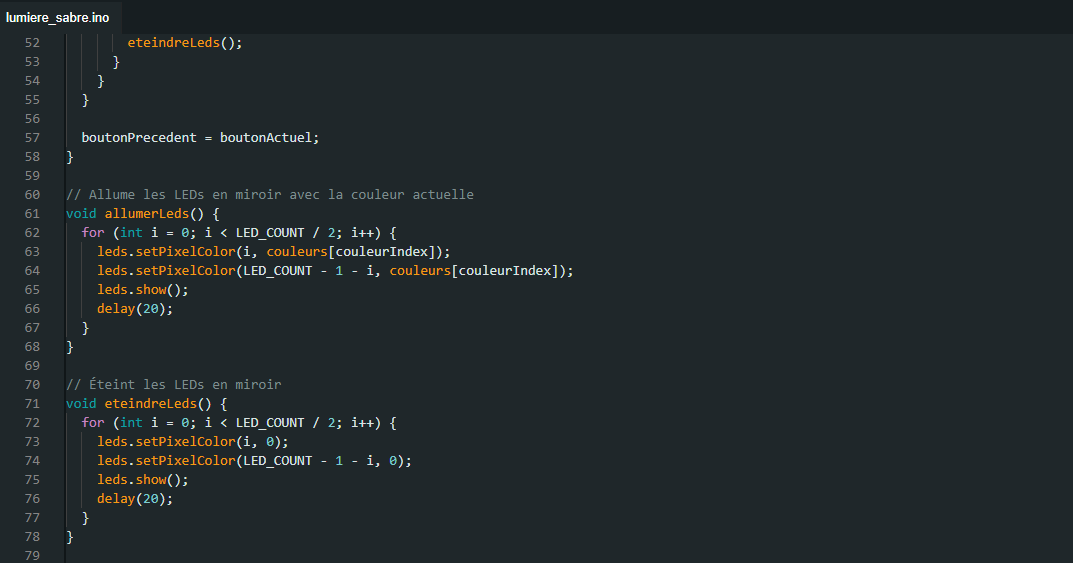
Afin de partir sur une base solide, il est nécessaire d’allumer et d’éteindre le bandeau LED en appuyant sur un bouton.
Ajoutons désormais le lecteur SD ainsi que l’hautparleur. Ces 2 composants permettent de retranscrire le son du sabre en fonction des différentes actions que l’on fait. Pensez à télécharger les sons sur une miniSD au préalable. Attention cependant, lorsque vous téléchargerez vos pistes sons, numérotez les dans l’ordre de téléchargement, pour éviter de se faire surprendre comme nous.
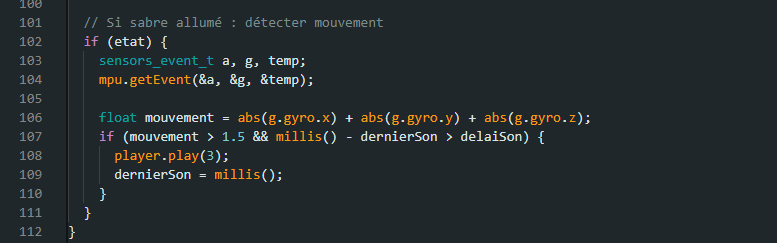
Que serait un sabre laser si le son ne réagit pas à nos actions ? Ça serait un peu fade non ? Installons alors un gyroscope afin de lier le mouvement du sabre au son que celui-ci émet.
C’est bon nous avons notre base maintenant nous allons l’alimenter ! La batterie Li-ion se positionnera dans le coupleur qui transmettra le courant aux différents composants. Le problème est que tous les composants fonctionnent à 5V et notre batterie délivre du 3.7V alors il va falloir souder cela à un booster 5V pour pouvoir délivrer la tension requise.
II-Modélisation et Supports
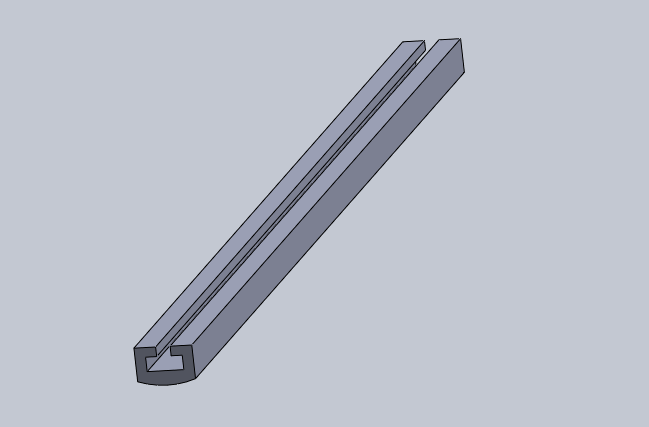
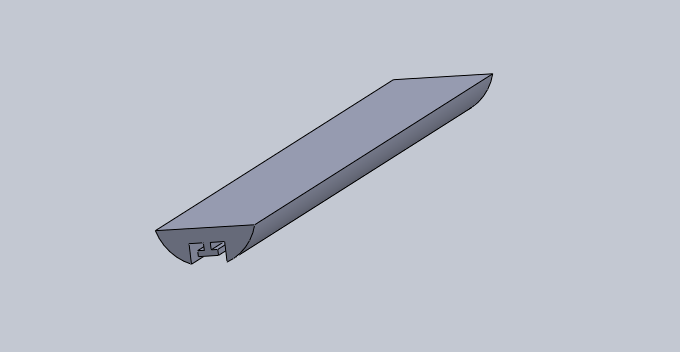
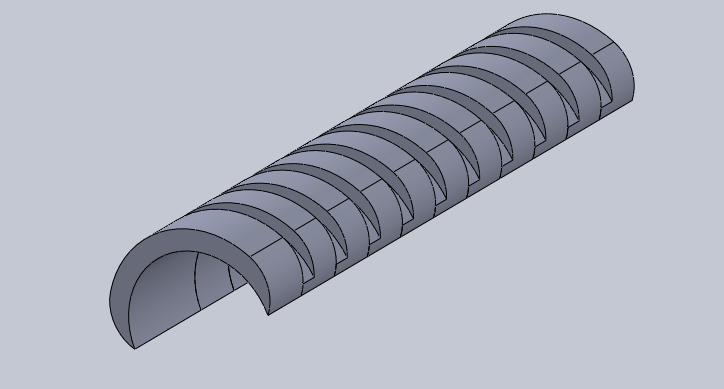
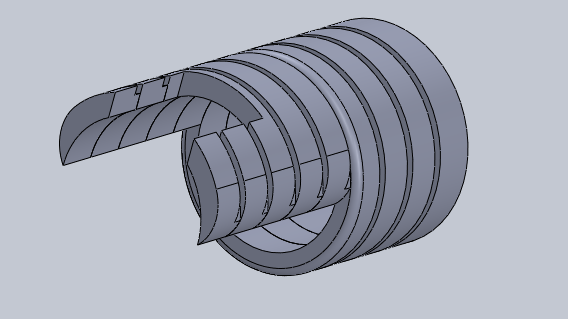
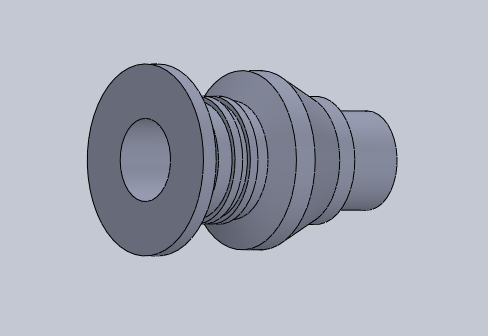
Il nous faut poser nos composants sur une surface plane pour que ceux-ci soient en équilibre mais il faut aussi qu’ils passent dans le tube en Aluminium. Nous voici donc lancé dans la création de notre rail et support de composants. Grâce à SolideWorks, vous allez pouvoir créer un rail répondant à vos contraintes. Dans notre cas cela n’est pas très compliqué, il faut concevoir quelque chose qui épouse la forme du tube tout aillant une partie plane nous permettant de poser tous nos composants dessus et que cela passe dans notre manche.
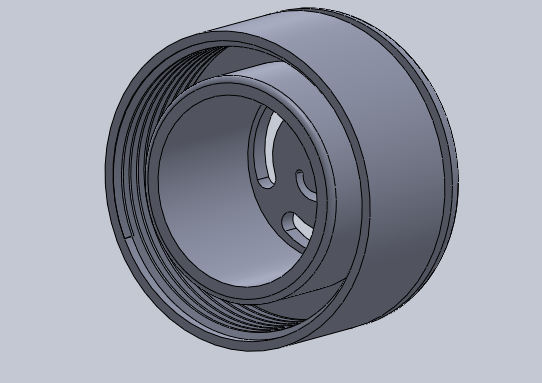
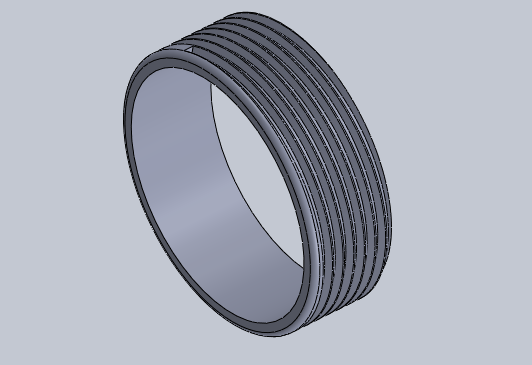
Au bout de ce manche, il sera important de pouvoir y placer l’hautparleur donc il nous faut créer un bouchon avec des ouvertures afin que le son passe ainsi qu’un système de buté qui nous permet de bloquer le rail pour qu’il ne bouge pans les mouvements. Il nous est paru évident qu’un filetage serait la méthode la plus simple pour placer ce bouchon et pouvoir serrer à notre guise. Ce bouchon est donc accompagné d’une bague filetée que nous placeront au bout du tube pour pouvoir y fixer notre bouchon.
Créons la lame, il faut prendre les 2 tubes en plexiglas ainsi que du papier calque. Dans un premier temps nous allons plier le bandeau LED équitablement pour avoir le même nombre de LED de chaque côté. Après cela, il faut passer un fils entre les 2 rangées de LED et faire un nœud. Passer le fil dans le petit tube et tirer pour faire passer le bandeau LED facilement dans le tube. D’une autre part, il faut couper le papier calque de la taille du grand tube. Enroulez-le le plus finement possible et passer le dans le grand tube. Passez ensuite le petit tube avec les LED dans le grand tube. Sur SolidWorks, créez un bouchon permettant de faire le bout de la lame et de fixer le petit tube et grand tube à l’intérieur de celui-ci afin qu’ils ne bougent plus et soient centrés.
Sur SolidWorks créez les éléments de style, faites preuve d’imagination 😊
Percez un trou du diamètre de votre bouton à l’endroit souhaité.
Les conseils pour ne pas être surpris
Pour la longueur de votre rail et glissière, pensez bien à placer vos composants alignés sur une table afin de déterminer la longueur idéale avec un excédent de 5-8 cm pour pouvoir bourrer les fils supplémentaires.
L’imprimante 3D n’est pas précise à 0,1mm près alors laissez toujours 0,2mm d’écart lorsque vous voulez emboiter 2 pièces.
Lors de la soudure, n’essayez pas de souder sur les pins des cartes électroniques, prenez des petites plaques jaunes avec des trous afin de pouvoir souder plus sereinement et de façon plus propre.
Lorsque vous soudez 2 fils entre eux, pensez vraiment à la gaine thermodurcissable pour qu’une fois à l’intérieur du tube en aluminium, il n’y ait aucun risque de faux contact.
Faites très attention au sens de la batterie, une erreur et votre booster est grillé.( Ce serait dommage de se louper le jour de la présentation)
N’ayez pas trop de fil, celui-ci est parfois dur à loger dans le manche à l’exception des fils du boutons qui devrons rester sortis du sabre même lorsque nous l’ouvrons.
N’essayez pas forcément de coder votre esp32 avec l’intégralité du programme en un seul coup, séparez plutôt vos objectifs en plusieurs petits programme qui font fonctionner un composant, et assemblez le tout à la fin.
Un petit point conclusion
Voilà, vous avez toutes les bases requises pour créer votre propre sabre laser, libre à vous de le modifier selon vos goûts. En espérant que ce guide vous sera utile.
De notre côté, ce projet aura été l’occasion de mettre en œuvre nos connaissances en programmation, en modélisation 3D, mais aussi notre capacité à réfléchir à un problème et à trouver des solutions adéquates et réalisables. Ce fut une belle aventure.
De plus, nous aimerions remercier Mr. Sylvain BIGNON, tuteur de ce projet pour son aide précieuse et ses conseils avisés, ainsi que Mr. Boris RAYER pour toutes les commandes passées en impression 3D et ses conseils techniques.
Bienvenue dans le nouveau mondedu goût et des surprises
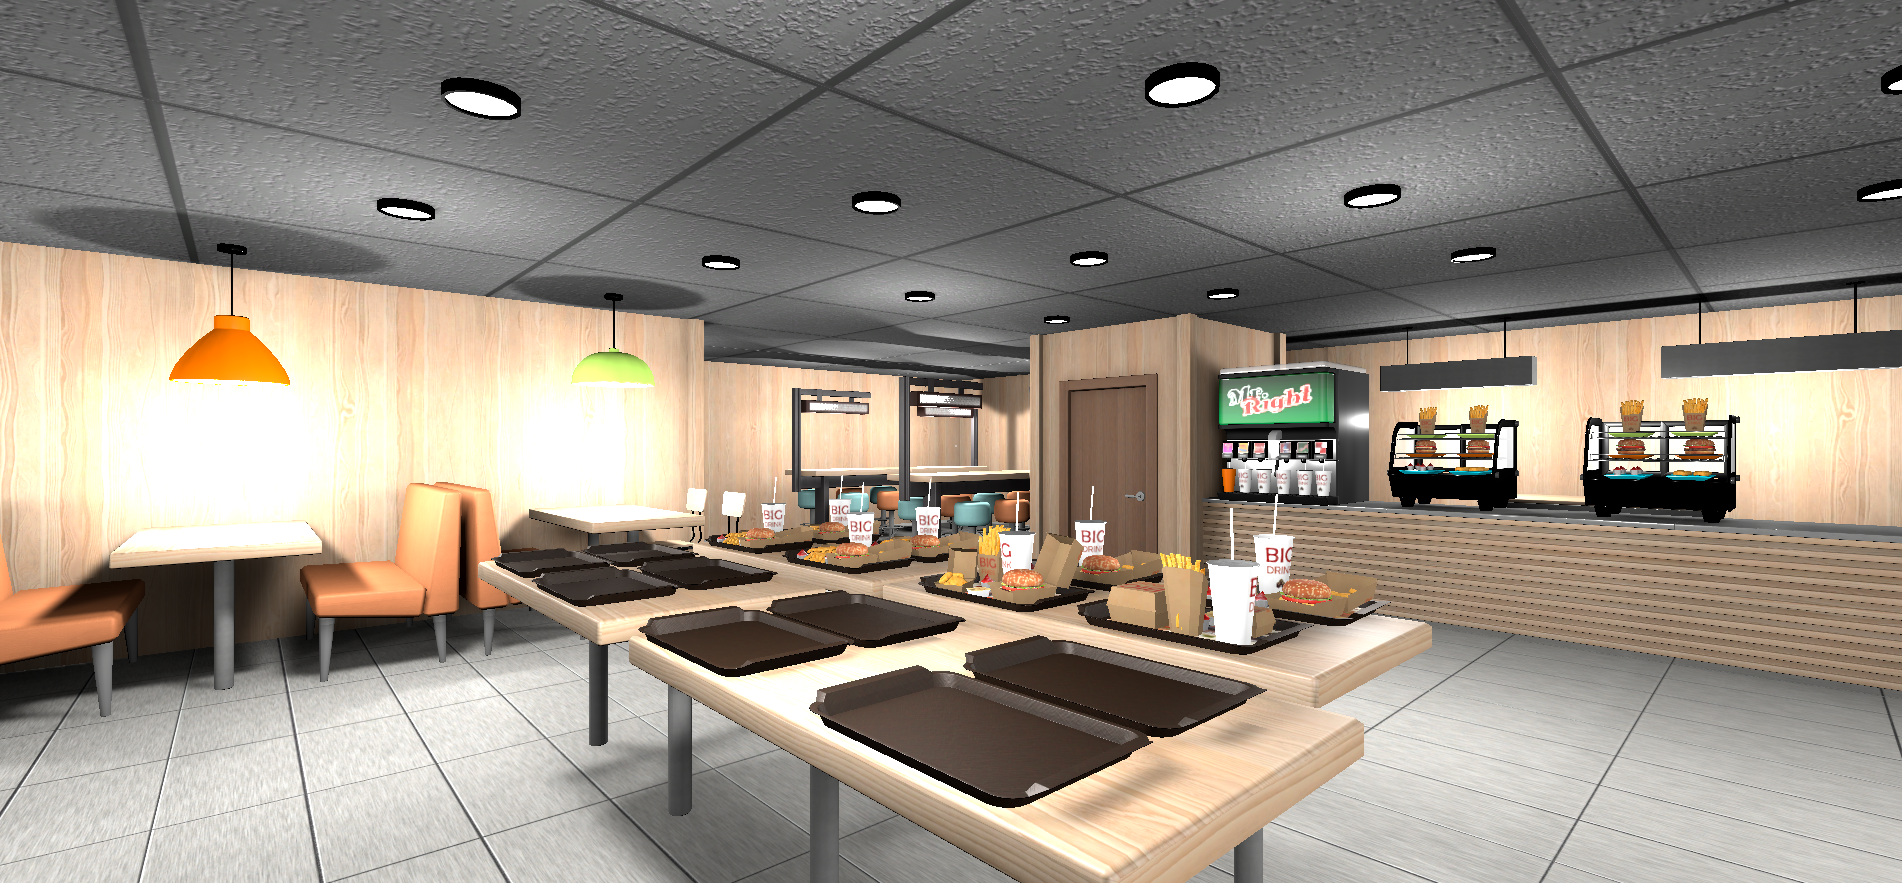
Notre projet consiste à créer un restaurant virtuel de type Fast-Food dans lequel vous découvrirez une nouvelle façon de consommer et d’interagir avec les aliments. Ici, chaque plat virtuel prend vie au bout de vos doigts grâce à un système de retour tactile innovant.
Lorsque vous touchez un aliment dans ce monde en immersion, trois volets s’ouvrent à vous:
Sa composition
Ses apports énergétiques et caloriques
Les sports à pratiquer pour éliminer ses graisses
Ce projet s’inscrit dans une démarche de clarté, de bienveillance et d’éducation nutritionnelle. Nous voulons offrir à chacun une expérience immersive et ludique, qui va au-delà du simple repas virtuel: un vrai outil de prise de conscience et de responsabilisation face à son alimentation.
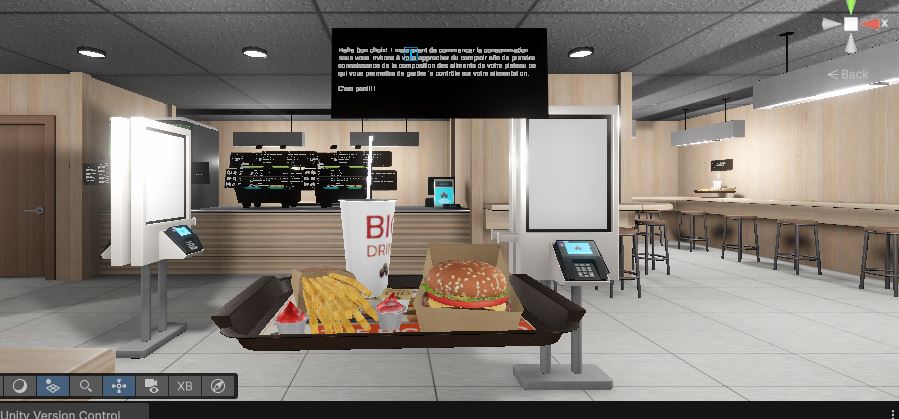
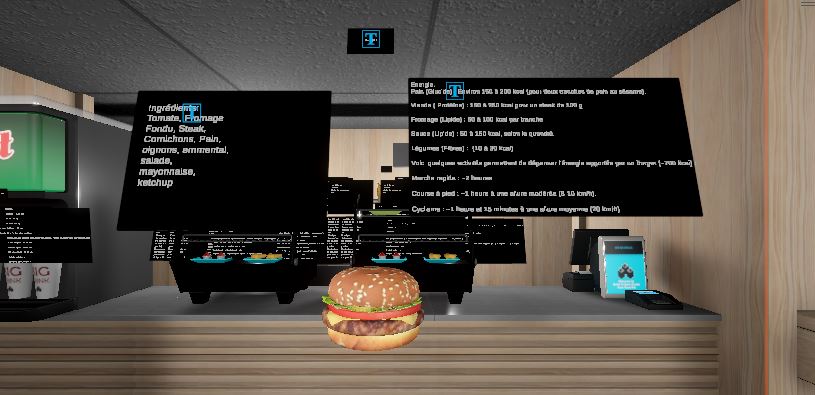
Présentation de l’intérieur du restaurant
Nos Outils
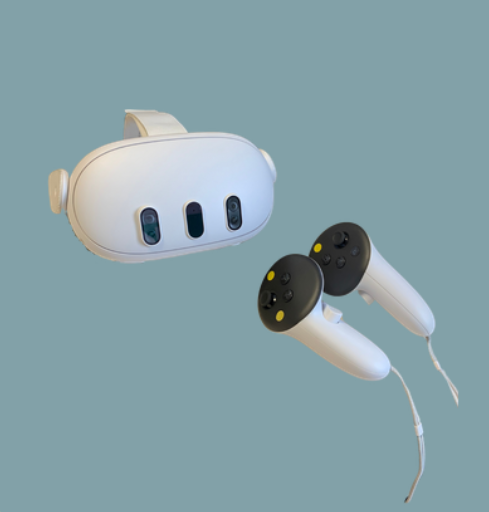
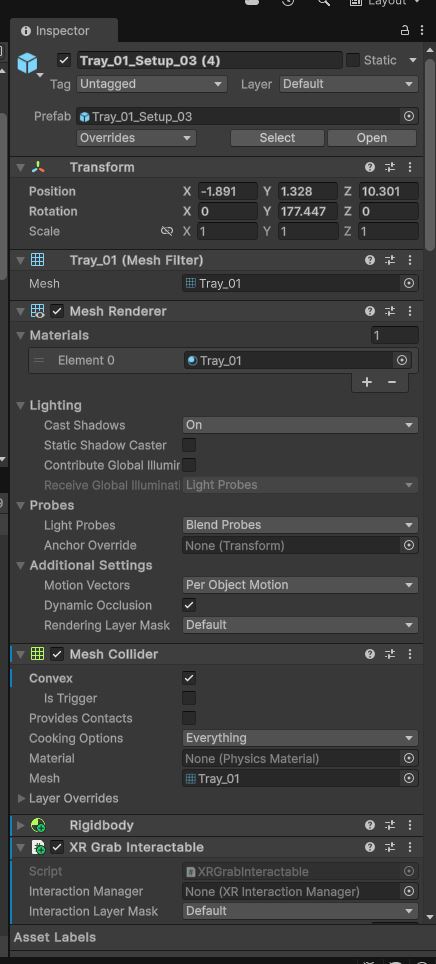
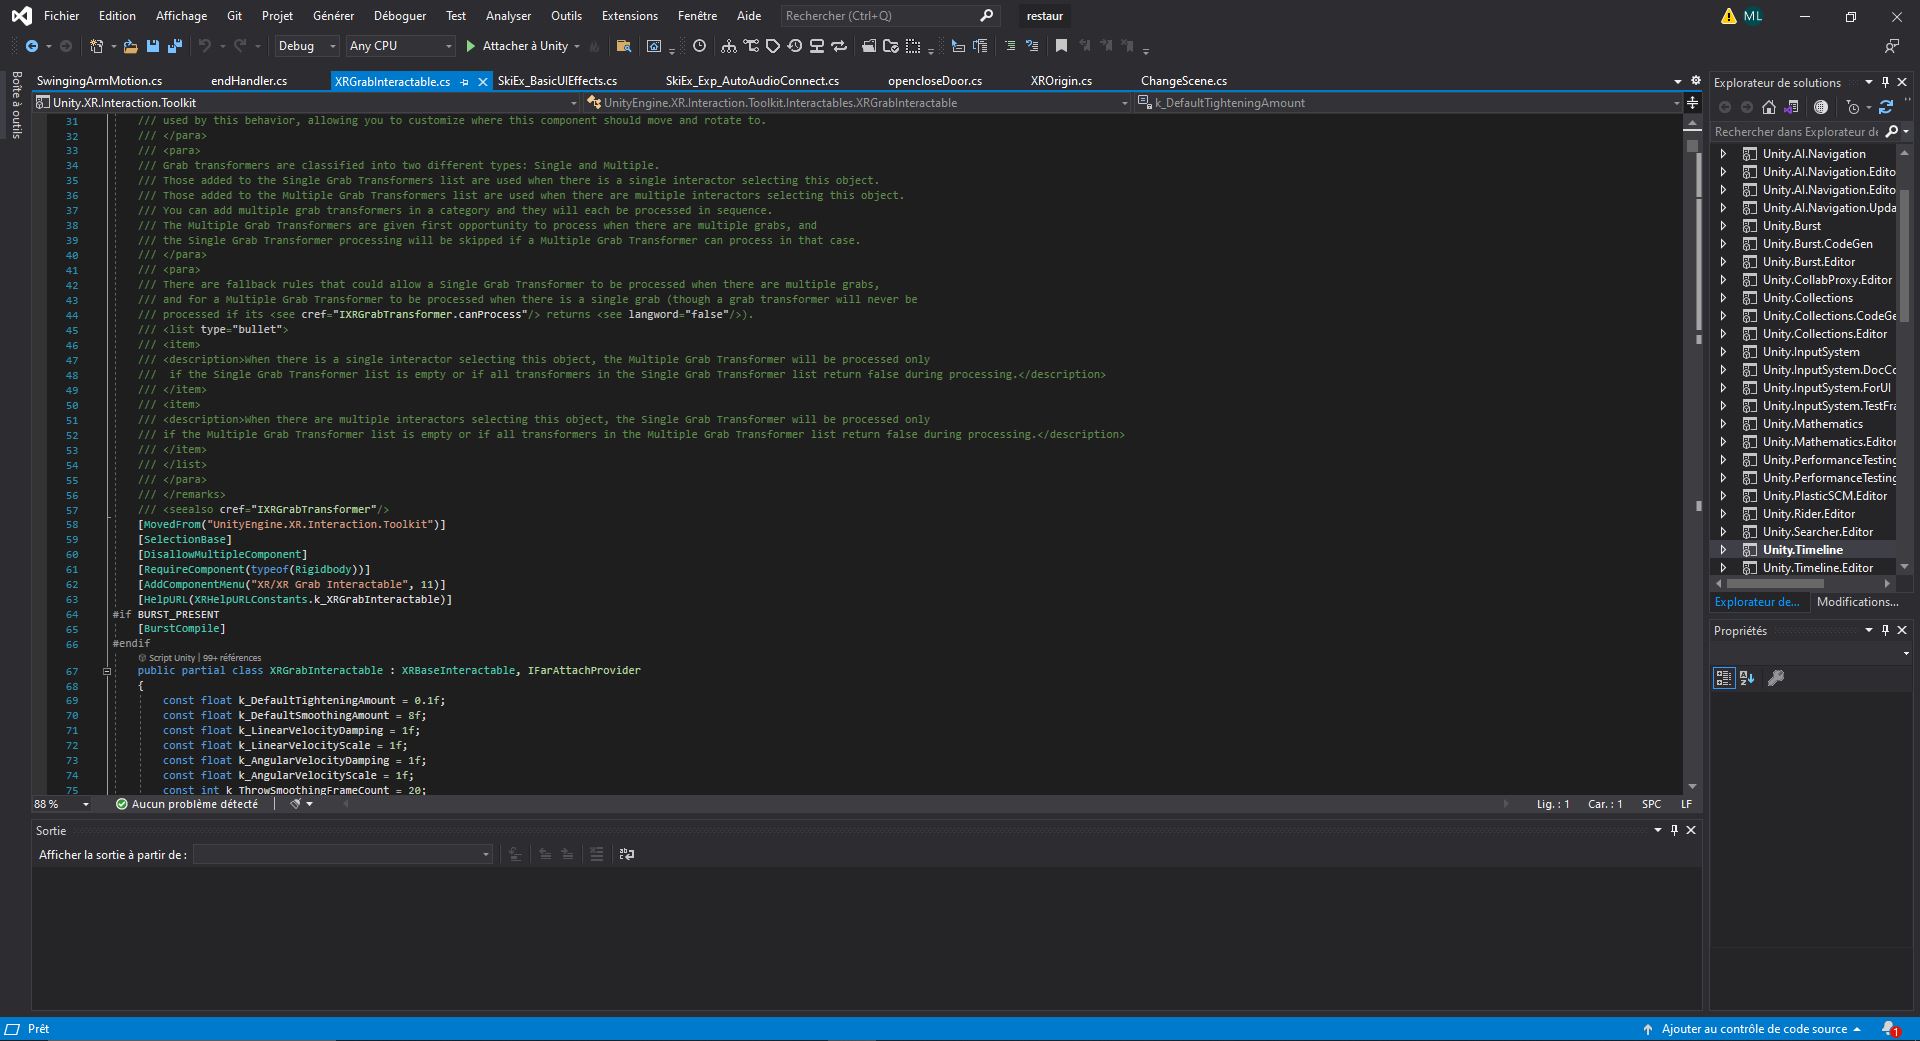
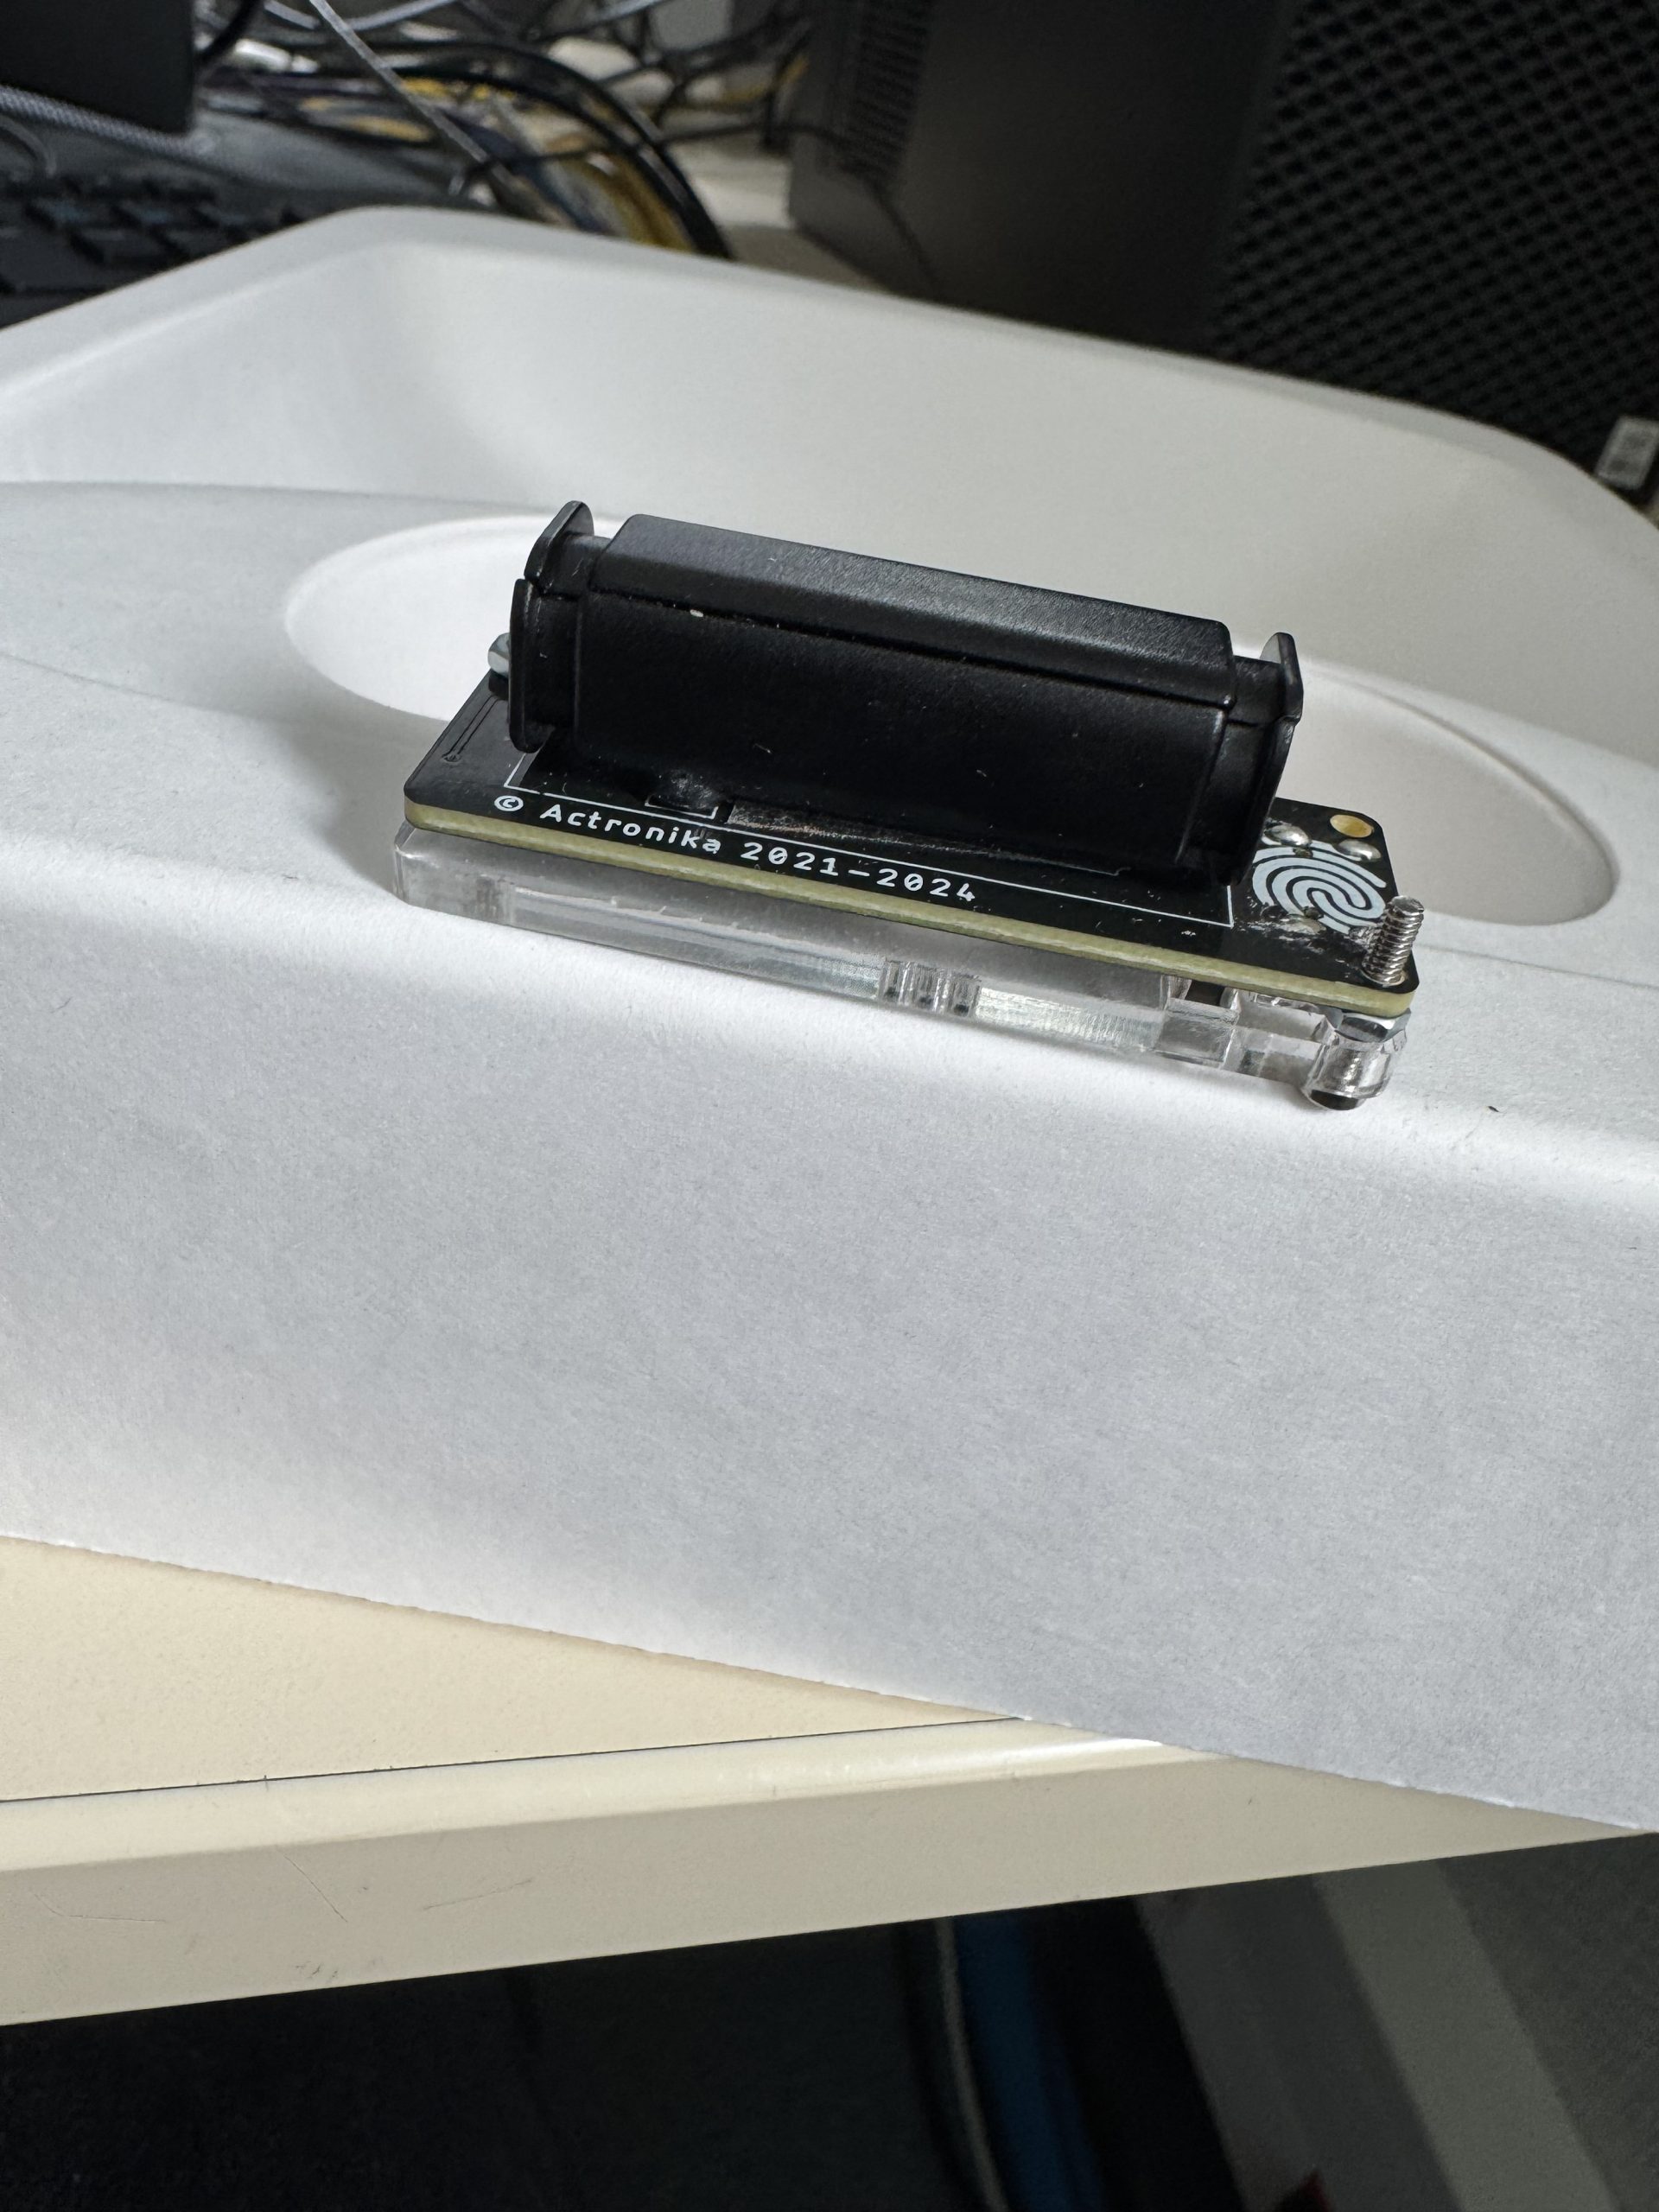
Pour mener à bien ce projet nous avons utilisé des casques VR MetaQuest (3, 3S, …) accompagnés de leurs joysticks, ainsi qu’un actionneur qui vibre pour restituer les sensations physiques. Nous avons importé le restaurant virtuel depuis l’asset store de Unity et l’avons personnalisé dans l’environnement de travail Unity. Cet environnement permet de créer des objets puis de les animer directement à travers l’inspecteur ou une application de développement telle que Vscode en codant avec Csharp.
MetaQuest 3 avec ses joysticksL’inspecteur qui permet de modifier les paramètres de nos objetsVisual Studio, l’application où on écrit les scripts ajoutés à nos objets
Le restaurant virtuel
Il est important de rappeler que:
La réalité virtuelle (VR) permet de simuler et d’expérimenter différents environnements virtuels via des techniques et outils d’immersion et d’interaction 3D (casque VR…)
Pour concevoir notre Fast-Food virtuel, il a fallu:
Importer des objets(chaises, tables…) et les organiser afin d’optimiser l’espace
Intégrer un système d’éclairage réaliste
Ajouter des plateaux, des aliments et les animer
Le déplacement
Arm-swinging: Afin de rendre l’univers virtuel le plus naturel possible, nous avons mis en place la technologie dite arm-swinging: en bougeant les bras comme lors d’une marche normale, l’utilisateur se déplace de manière intuitive dans le restaurant.
Joysticks: Il se trouve que l’utilisateur peut aussi utiliser les joysticks des manettes du casque VR pour se déplacer. Cette façon est moins fatiguante et offre un déplacement plus fluide et précis.
Les interactions
Dans le but de vous faire découvrir et ressentir des choses incroyables, nous avons mis en place plusieurs effets fascinants qui s’activent dès que vous interagissez avec les éléments du restaurant.
L’actionneur
Dès que vous prendrez un plateau, une cannette ou un burger par exemple, un actionneur vibrera avec une intensité proportionnelle au poids de l’élément pris.
L’audio
En complément, des fichiers audios qui commentent vos actions: par exemple lorsque vous prenez un plateau, vous entendrez “plateau pris” et lorsque vous le lâchez vous entendrez “plateau lâché”. Ces voix seront variées pour enrichir l’expérience.
Les fenêtres d’informations
Lorsque vous prenez un plateau prérempli de nourriture par exemple vous verrez une fenêtre s’ouvrir devant vos yeux avec des instructions à suivre et lorsque vous prenez un aliment quelconque trois fenêtres distinctes s’ouvriront: Une pour afficher le nom de l’aliment, une autre pour vous montrer ses ingrédients et une dernière pour vous montrer ses apports énergétiques, caloriques et les dépenses énergétiques nécessaires pour éliminer le gras accumulé.
Plateau prérempli accompagné d’une pop-up d’instructionsBulles d’informations(Compositions, apports et dépenses énergétiques, nom) sur le burger prisL’actionneur qui indique à l’utilisateur le poids des objets pris en adaptant sa fréquence de vibration
Conclusion
Ce projet nous a non seulement permis de découvrir et de nous familiariser avec la réalité virtuelle mais aussi de sensibiliser un large public à l’alimentation saine. Aujourd’hui, de nombreuses personnes s’alimentent mal, ce qui a de graves conséquences sur la santé physique et mentale.
Nous avons bénéficié d’une grande liberté de création et nous tenons à remercier tout particulièrement Paul Richard qui nous a aidé tout au long de ce projet.
Merci de nous avoir lus! nous espérons que le projet vous a plu et qu’il vous donnera une envie de découvrir un monde virtuel plein de goût et de surprises.
Bienvenue sur ce blog qui récapitule notre projet. Nous sommes deux étudiants de deuxième année de cycle préparatoire intégrée ici, à Polytech Angers. Si vous ne nous avez pas encore croisés dans les couloirs lors de ce semestre, c’est normal car nous ne sommes pas sortis de notre trou (la salle 214) pendant les 100 heures de notre projet passionnant à Polytech. Comme vous l’avez sûrement pu lire dans le titre, notre projet porte le nom de Kinetic Art. Emmenés par nos trois professeurs encadrants dédiés à notre cause, nous avons repris cet ancien projet qui avait été mis de côté, pour en faire l’œuvre artistique de nos rêves. Durant ces plages de projet, nous avons pu mettre en œuvre le savoir que l’on a appris pendant deux ans à Angers sur un projet qui regroupe différents points, c’est-à-dire: la mécanique, la conception assistée par ordinateur, l’informatique, l’électricité.
Alors, si vous êtes passionnée par ces domaines ou juste curieux de savoir comment on a réalisé cette œuvre, n’hésitez pas à lire, dans son intégralité, ce blog qui vous détaille tous les aspects de ce projet.
Présentation et objectif
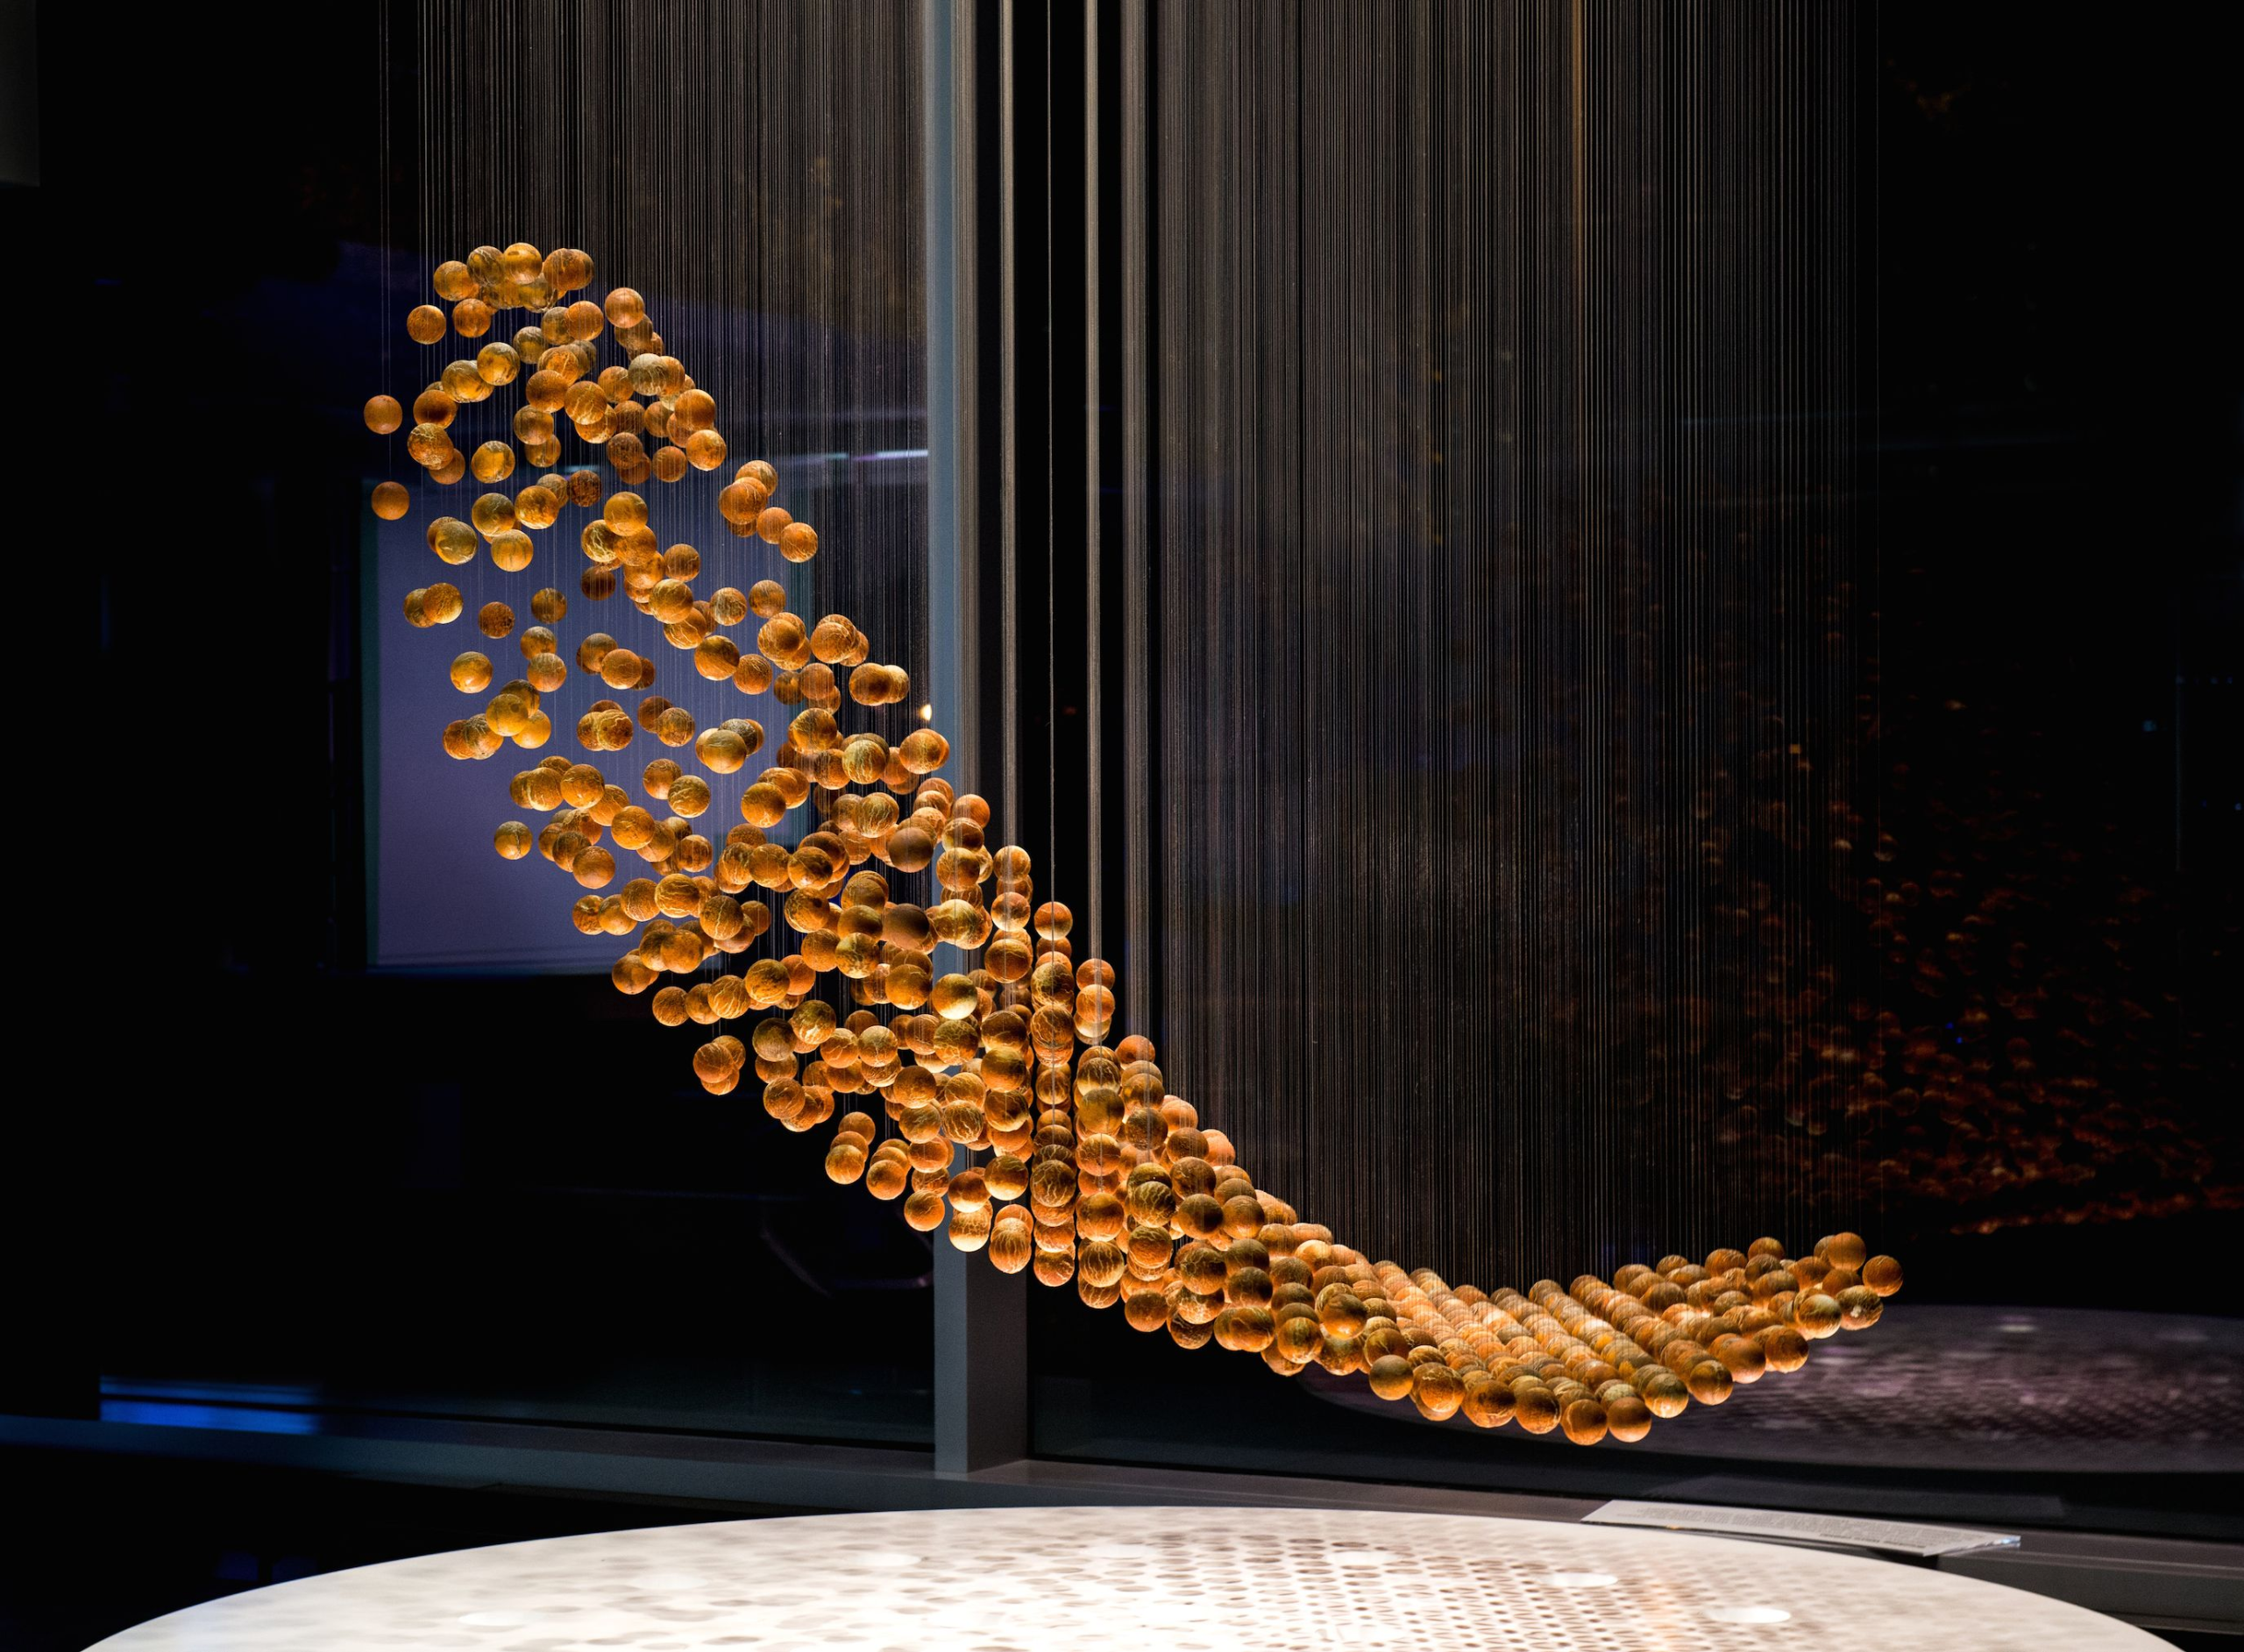
Pour commencer, c’est agréable de connaître le titre de notre projet, mais c’est encore mieux de savoir de quoi il s’agit. Kinetic Art se traduit littéralement par Art cinétique, ce qui signifie que cette forme d’art aura pour nouveauté d’être en mouvement. Ce mouvement dynamique peut inclure des sculptures, des installations ou des objets qui se déplacent, qui tournent ou changent de position, de préférence de manière automatisée ou en réponse à une action manuelle d’un potentiel spectateur. Vous l’avez donc compris, c’est une nouvelle forme d’art, utilisant des mouvements, qui est de plus en plus présente dans les musées d’art modernes.
Kinetic sculpture
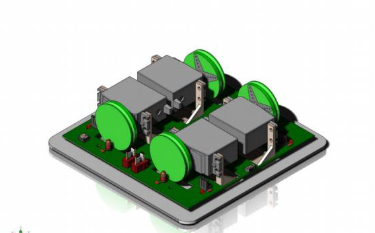
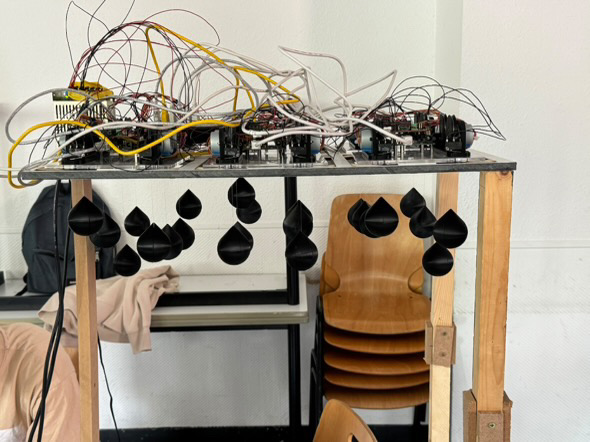
Pour en revenir à notre projet, l’objectif est de créer un petit module permettant de mettre en mouvement des balles verticalement, afin de créer un mouvement artistique, en l’occurrence une vague. Il faut donc concevoir un petit boitier qui pourra comprendre au maximum 4 moteurs, soit 4 balles, puis réaliser les différentes connexions nécessaires pour pouvoir contrôler ce boitier à distance, informatiquement, à l’aide d’un programme. L’objectif final, si nous avons le temps, est de dupliquer ce petit boitier pour obtenir une forme agréable à regarder, car plus nous avons de balles, plus on peut réaliser une forme distinctive.
Conception 3D
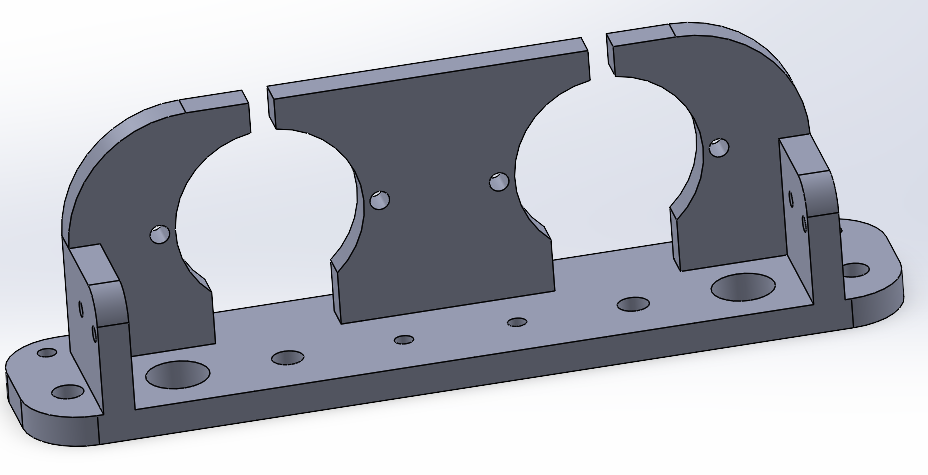
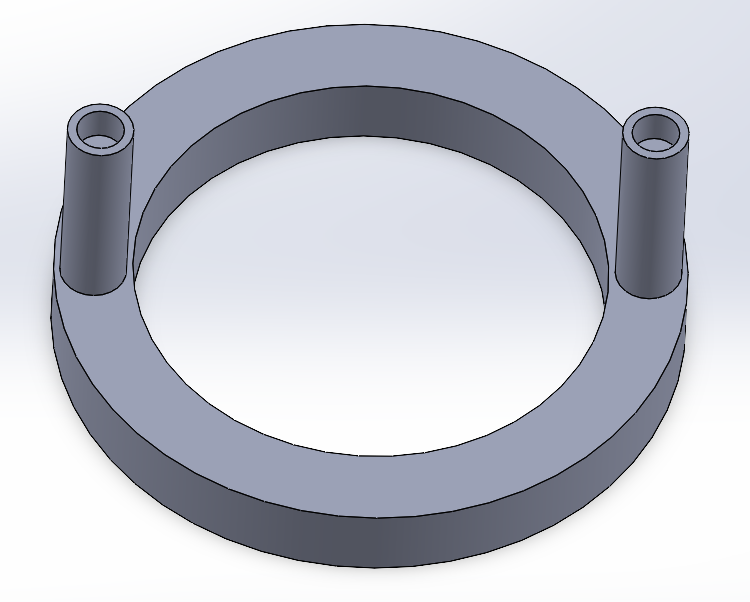
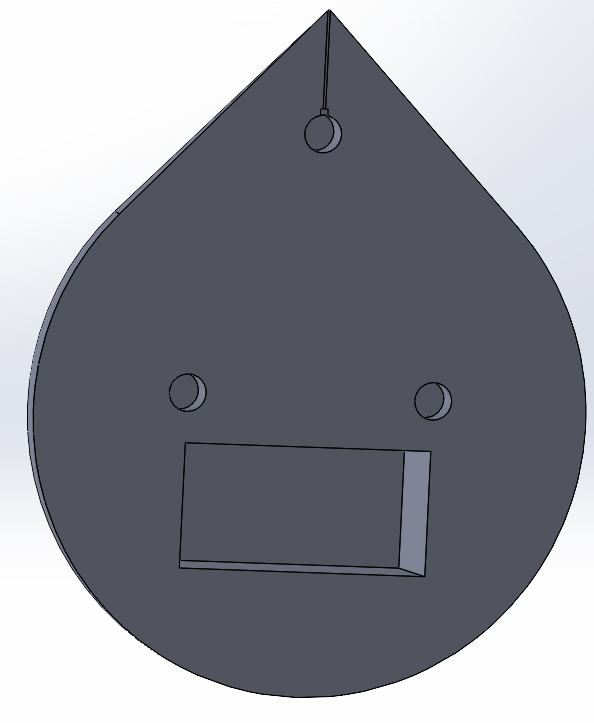
La phase de conception sur ordinateur avec le logiciel SolidWorks est primordiale dans notre projet, malgré le concept d’il y a quelques années sur lequel on a pu s’appuyer. Il faut donc commencer par prendre les différentes dimensions nécessaires sur les pièces déjà existantes, comme les moteurs pas à pas qui détectent la position de la balle à chaque instant, ou bien nos petits capteurs qui vont signaler au programme quand la balle arrive au contact de notre module, à sa position initiale. Une fois ceci en tête, on est libre de concevoir les pièces restantes comme on le souhaite en faisant attention au dimensionnement des trous et aux alignements sur la pièce pour avoir une symétrie avant de dupliquer le boîtier. Il nous faut concevoir : un socle pour le module, un support pour les moteurs, une armature pour tenir les différents modules, des poulies pour le fil de pêche, des gouttes d’eau qui serviront de balles, des anneaux pour tenir la balle quand elle vient buter sur le capteur ainsi que des cylindres et des chapeaux pour tenir les pièces en place.
Voici un exemple de pièces que nous avons réalisées :
support moteur
anneau
demis-goutte
Fabrication
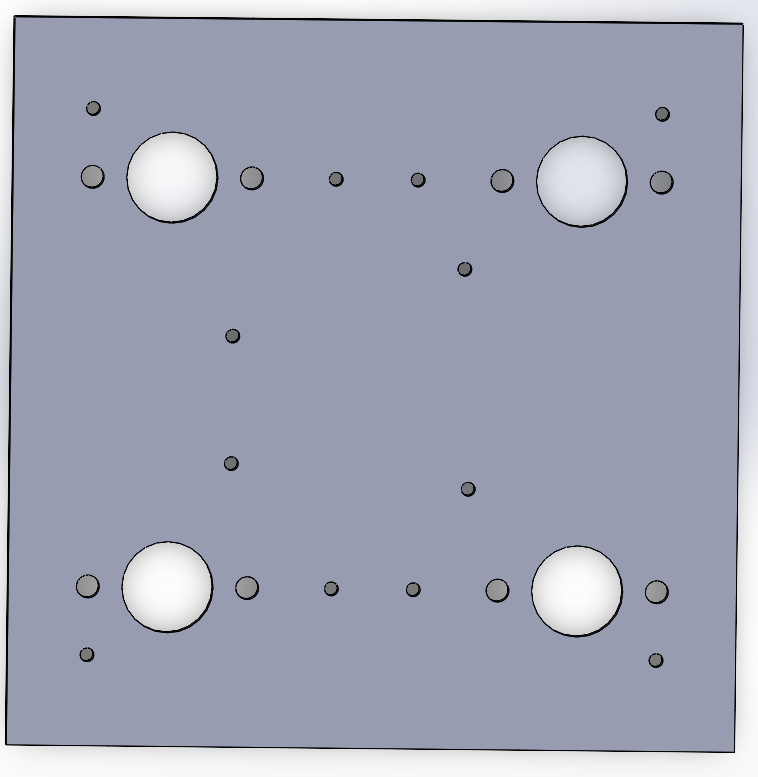
Après la conception, nous avons poursuivi par la fabrication de nos pièces au FabLab de l’école. Nous avons appris à nous servir de l’imprimante 3D avec des quantités assez importantes de pièces pour pouvoir réaliser 6 modules différents comprenant 24 balles au total.
Nous avons réalisé un socle pour notre module à l’aide de la découpeuse laser. On a choisi un matériau en plexiglas avec une épaisseur de plaque faisant 5mm pour une fixation optimale.
Socle du module
Enfin, nous avons également appris à utiliser le CharlyRobot qui permet de découper des formes dans un matériau rigide comme du bois à l’aide d’une fraise. Grâce à cela, nous avons pu créer l’armature qui va tenir tous les modules dupliqués.
Armature
Électricité
Après Après avoir assemblé nos pièces, le travail n’est pas fini, puisqu’on doit encore réaliser les différentes connexions sur les modules. Pour ce faire, il est nécessaire de souder les câbles sur nos deux cartes à notre disposition.
une carte Arduino Uno sur laquelle on va programmer le code permettant de faire tourner nos moteurs.
Une carte “shield” qui permet de ne pas surcharger la carte Arduino et qui comprend les différents pins pour les câbles de nos moteurs et de nos capteurs.
Nous avons créé un petit espace sur notre module pour pouvoir y déposer et fixer ces 2 cartes directement dessus. Après un long travail de soudage, tous nos modules ont pu être reliés correctement et il ne reste plus que la partie de programmation pour faire tourner les moteurs.
Programmation
moteur pas à pas (4 pas/tours)
La première chose à faire avant de commencer la programmation est de se familiariser avec le langage Arduino, qui est un langage informatique similaire au langage C. Puis, il faut évidemment lire les fiches techniques des cartes et des moteurs pour arriver à faire un programme qui répond aux attentes. Nous n’avions jamais utilisé de moteurs pas à pas, nous nous sommes donc penchés sur leur fonctionnement, qui est au final plutôt simple, mais ces recherches nous ont été d’une grande aide par la suite.
Après avoir compris le fonctionnement de l’Arduino et d’un moteur pas à pas, il ne nous restait plus qu’à apprendre à les utiliser ensemble par le biais du shield. Suite à de nombreux tests, nous avions obtenu un programme fonctionnel pour faire bouger chaque goutte à la hauteur donnée par l’utilisateur en fonction de sa position actuelle. Il ne faut pas non plus oublier le coté artistique, donc la fonction module la vitesse en fonction de la distance pour que tous les moteurs commencent et finissent en même temps.
Une fois le code de l’Arduino terminé, il a fallu apprendre à utiliser une carte Raspberry Pi pour commander tous les Arduino d’un même point. Ce fut une première sur Linux (Rasp OS) pour nous deux, mais avec les bonnes commandes, l’aide de M. Guyonneau et d’internet, on a finalement réussi à connecter tous les Arduino à la carte Raspberry Pi. Maintenant que les Arduino sont prêts et que le canal de communication est établi, il ne reste plus qu’à faire des fonctions pour représenter des choses. Malheureusement, les projets touchaient à leur fin, donc nous n’avons eu le temps de faire qu’une fonction sin(x + y + t) où x et y sont la position des moteurs dans la grille.
Conclusion
Pour conclure, nous avons tous deux beaucoup aimé ce projet et sommes très fières du rendu final malgré le bazar à quoi ressemble le projet à première vue. Nous aurions beaucoup aimé pouvoir finaliser la partie extérieure avec un cache ou une meilleure organisation des câbles, mais nous avons manqué de temps.
Toutefois, nous sommes heureux d’avoir pu travailler sur des problématiques aussi techniques, mais aussi d’avoir pu explorer différentes façons de concevoir, de fabriquer et de programmer un système complet, de A à Z. Ce projet nous a permis de mettre en pratique l’ensemble des compétences acquises au cours de nos deux années de prépa intégrée à Polytech Angers, que ce soit en mécanique, en électronique, en programmation ou en conception 3D. Il nous a également appris à gérer un projet sur le long terme, à surmonter des imprévus techniques et à collaborer efficacement.
Ce fut une belle aventure humaine et technique, et une excellente transition vers la suite de notre formation d’ingénieur. Merci encore à nos encadrants et à toutes les personnes qui nous ont accompagnés dans cette expérience.