Projet PEIP 2A : Banc d’essai de Flexion

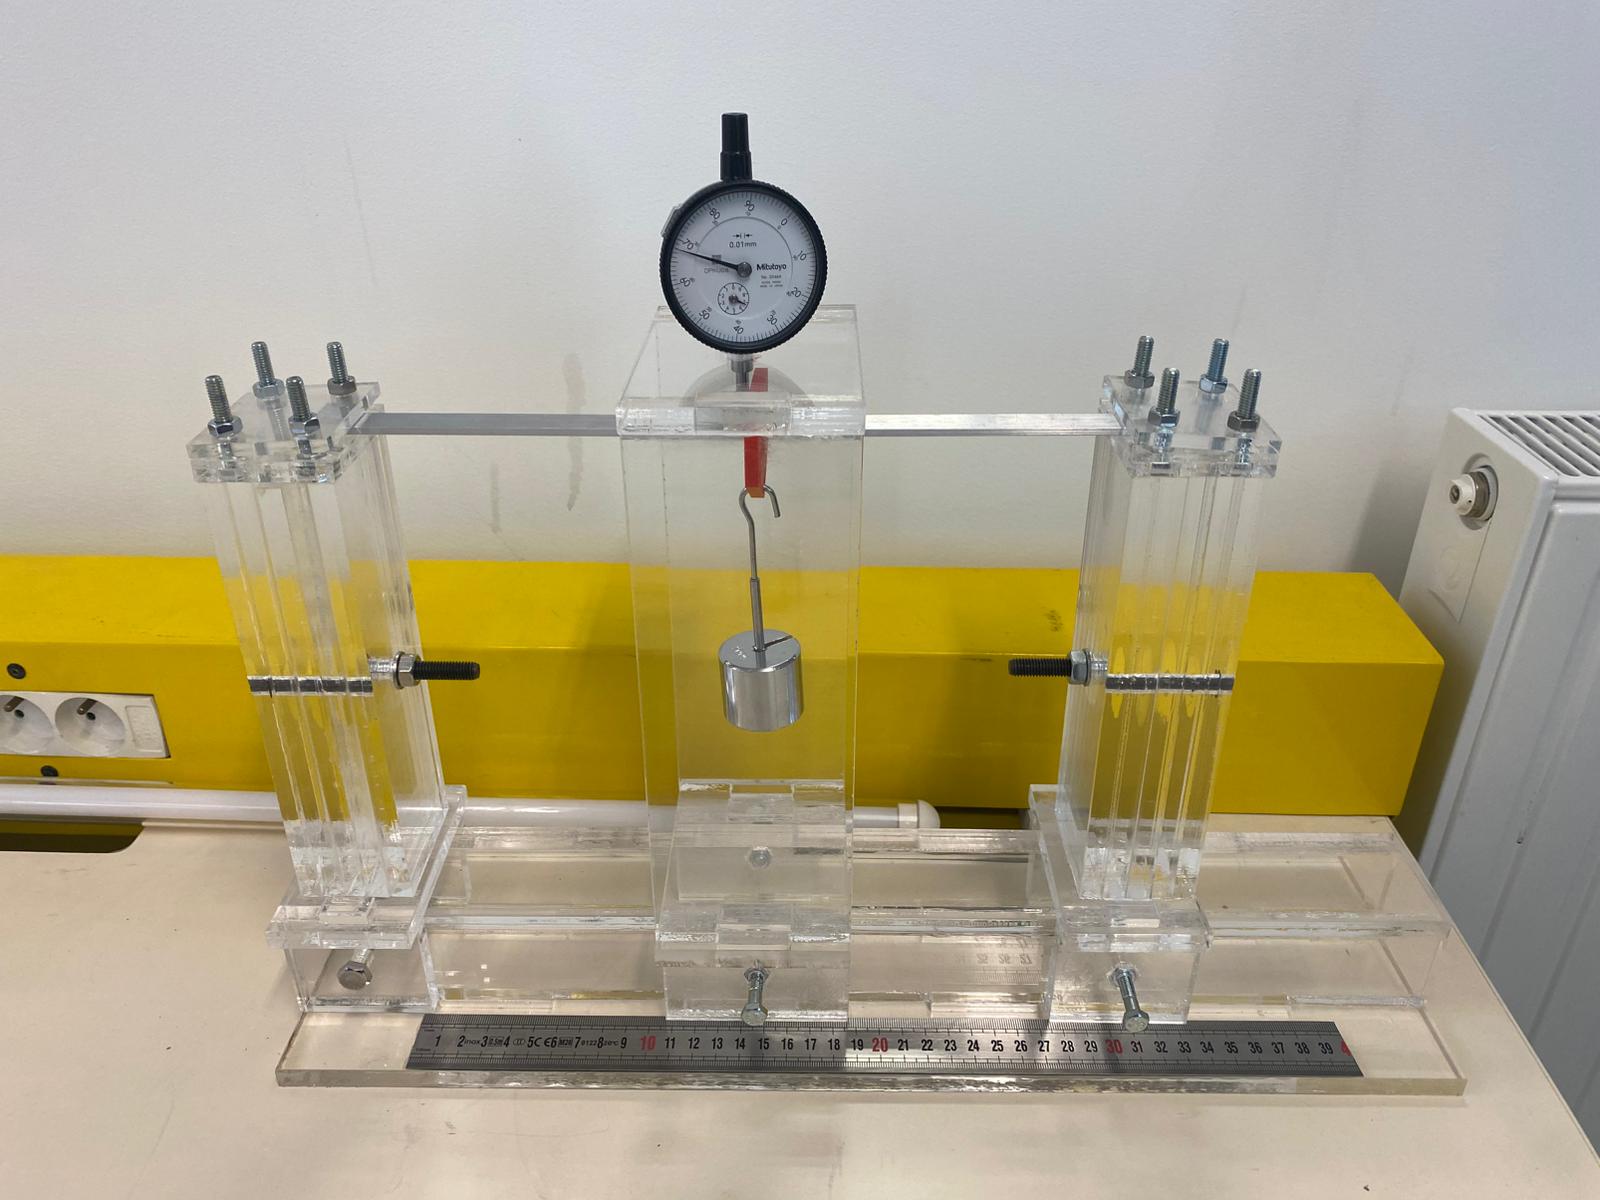
Prototype final du banc de flexion utilisé pour la validation expérimentale des calculs théoriques.

Bonjour à tous ! Nous sommes trois étudiants en deuxième année à Polytech Angers. Dans le cadre de notre projet tutoré, nous avons conçu et fabriqué un banc d’essai de flexion : de la réflexion à la construction jusqu’aux essais réels. On vous explique tout !

I – Un banc d’essai de flexion, c’est quoi ?

Un banc d’essai de flexion est un dispositif expérimental conçu pour soumettre un matériau à une force et observer comment il se déforme. Concrètement, une pièce appelée éprouvette est placée sur le banc, une force lui est appliquée, et on mesure de combien elle fléchit.

C’est un instrument de laboratoire, que l’on retrouve aussi bien dans les universités que dans les bureaux d’études industriels, partout où l’on a besoin de tester le comportement mécanique d’un matériau.

II – À quoi ça sert ?

Dans l’industrie, avant d’utiliser un matériau dans une structure (un pont, un châssis de voiture, etc.) les ingénieurs ont besoin de savoir comment il va se comporter sous charge. Est-ce qu’il va se déformer ? De combien ? Va-t-il casser ?

Un banc de flexion répond à ces questions. C’est un outil qui permet d’appliquer une force maîtrisée sur un matériau et de mesurer précisément sa déformation. On peut ainsi caractériser un matériau, valider des calculs théoriques ou encore comparer plusieurs matériaux entre eux.

III – Le principe de la flexion

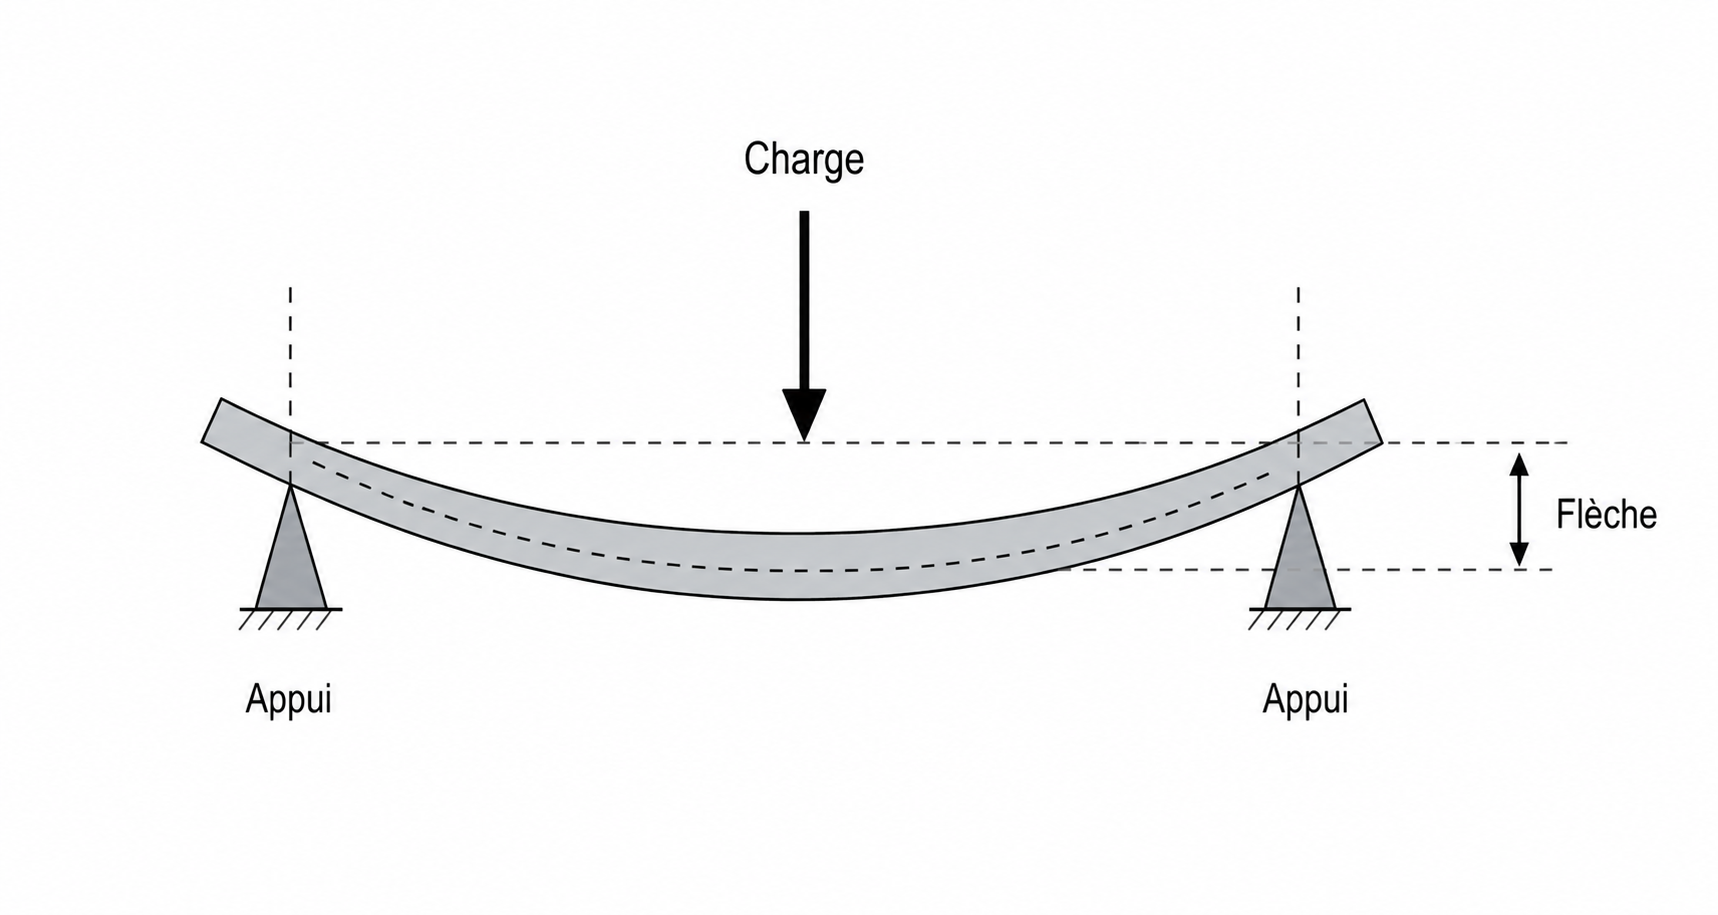
La flexion, c’est simplement la courbure d’une pièce soumise à une force. Un exemple du quotidien : posez un livre lourd au milieu d’une étagère et observez-la se courber légèrement sous le poids. La flexion est décrite par la relation suivante :
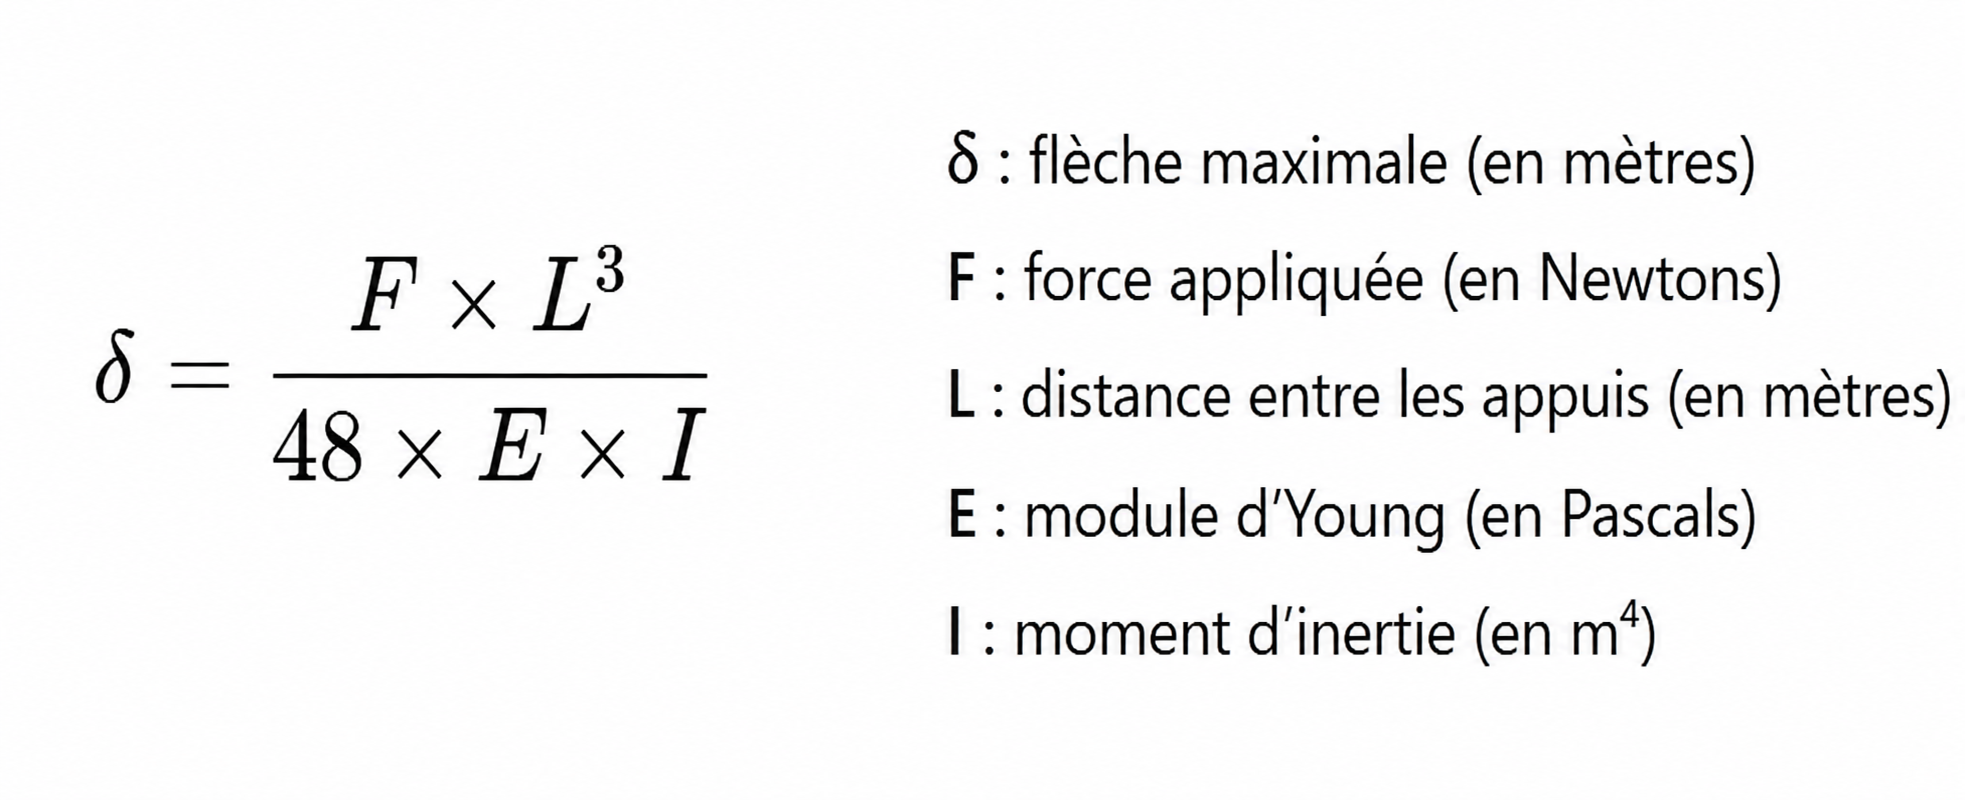
Notre banc utilise plus précisément la flexion trois points : l’éprouvette est posée sur deux appuis fixes situés à ses extrémités, et une force est appliquée en son centre. Trois points de contact, d’où le nom. Sous l’effet de cette force, le centre de l’éprouvette s’abaisse : c’est ce qu’on appelle la flèche. C’est cette valeur que l’on mesure avec le comparateur pour vérifier que le matériau se comporte bien comme prévu par la théorie.
IV – La Conception

Avant toute fabrication, nous avons modélisé l’intégralité du banc sur SolidWorks. Toutes les pièces structurelles sont conçues en CAO puis décomposées en tranches planes, de façon à pouvoir être découpées au laser dans des plaques de plexiglas de différentes épaisseurs (10, 5 et 3 mm).
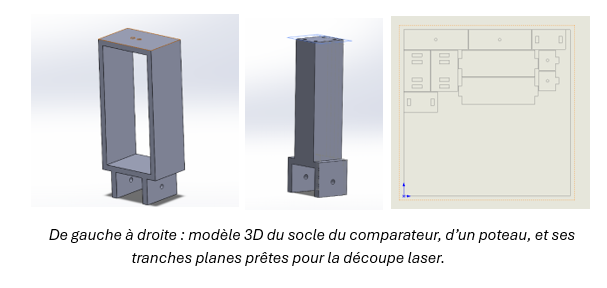
Le banc s’articule autour de trois éléments principaux. D’abord, un rail de 50 cm qui constitue la base du banc et sur lequel viennent se fixer tous les autres composants. Ensuite, deux poteaux verticaux qui jouent le rôle des deux appuis fixes de la flexion trois points : l’éprouvette vient reposer sur eux. L’un des deux poteaux est mobile le long du rail, ce qui permet d’ajuster la distance entre les appuis et ainsi de tester des éprouvettes de différentes tailles. Enfin, une pièce centrale coulisse entre les deux poteaux : elle maintient le comparateur en position et est traversée par une fente pour laisser passer l’éprouvette.
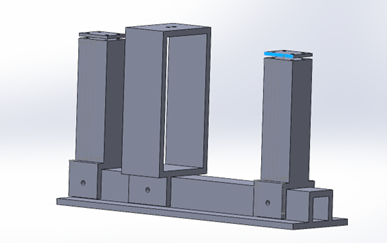
Assemblage sous CAO du banc d’essai de flexion

V – La fabrication

Une fois la conception validée sur SolidWorks, nous sommes passés à la fabrication. La quasi-totalité des pièces du banc ont été réalisées par découpe laser dans des plaques de plexiglas. Cette technique offre une grande précision et permet d’obtenir des bords nets, ce qui est essentiel pour garantir un bon assemblage des pièces entre elles.

Une pièce spécifique n’a pas pu être réalisée par découpe laser en raison de sa géométrie : le support de chargement. Imprimée en 3D au Fablab de Polytech Angers, cette pièce vient se poser directement sur l’éprouvette, au centre du banc. C’est sur elle que l’on accroche les masses calibrées pour appliquer la force — exactement comme dans le principe de la flexion trois points.
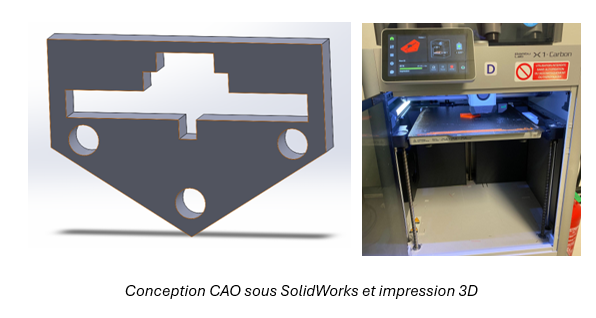
Une fois toutes les pièces fabriquées, nous avons procédé à l’assemblage du banc. Les différents éléments en plexiglas s’emboîtent les uns dans les autres afin de garantir un bon positionnement. Certaines pièces sont ensuite collées pour assurer une fixation permanente, tandis que les poteaux sont maintenus par des vis. Ce mode d’assemblage permet d’obtenir une structure à la fois solide et précise.

VI –  Les essais et résultats

Une fois le banc assemblé, nous avons réalisé plusieurs essais de flexion. La déformation de l’éprouvette, appelée flèche, est mesurée à l’aide du comparateur. Nous avons testé différentes éprouvettes en aluminium et en acier inoxydable afin de comparer leur rigidité et de vérifier les résultats théoriques.
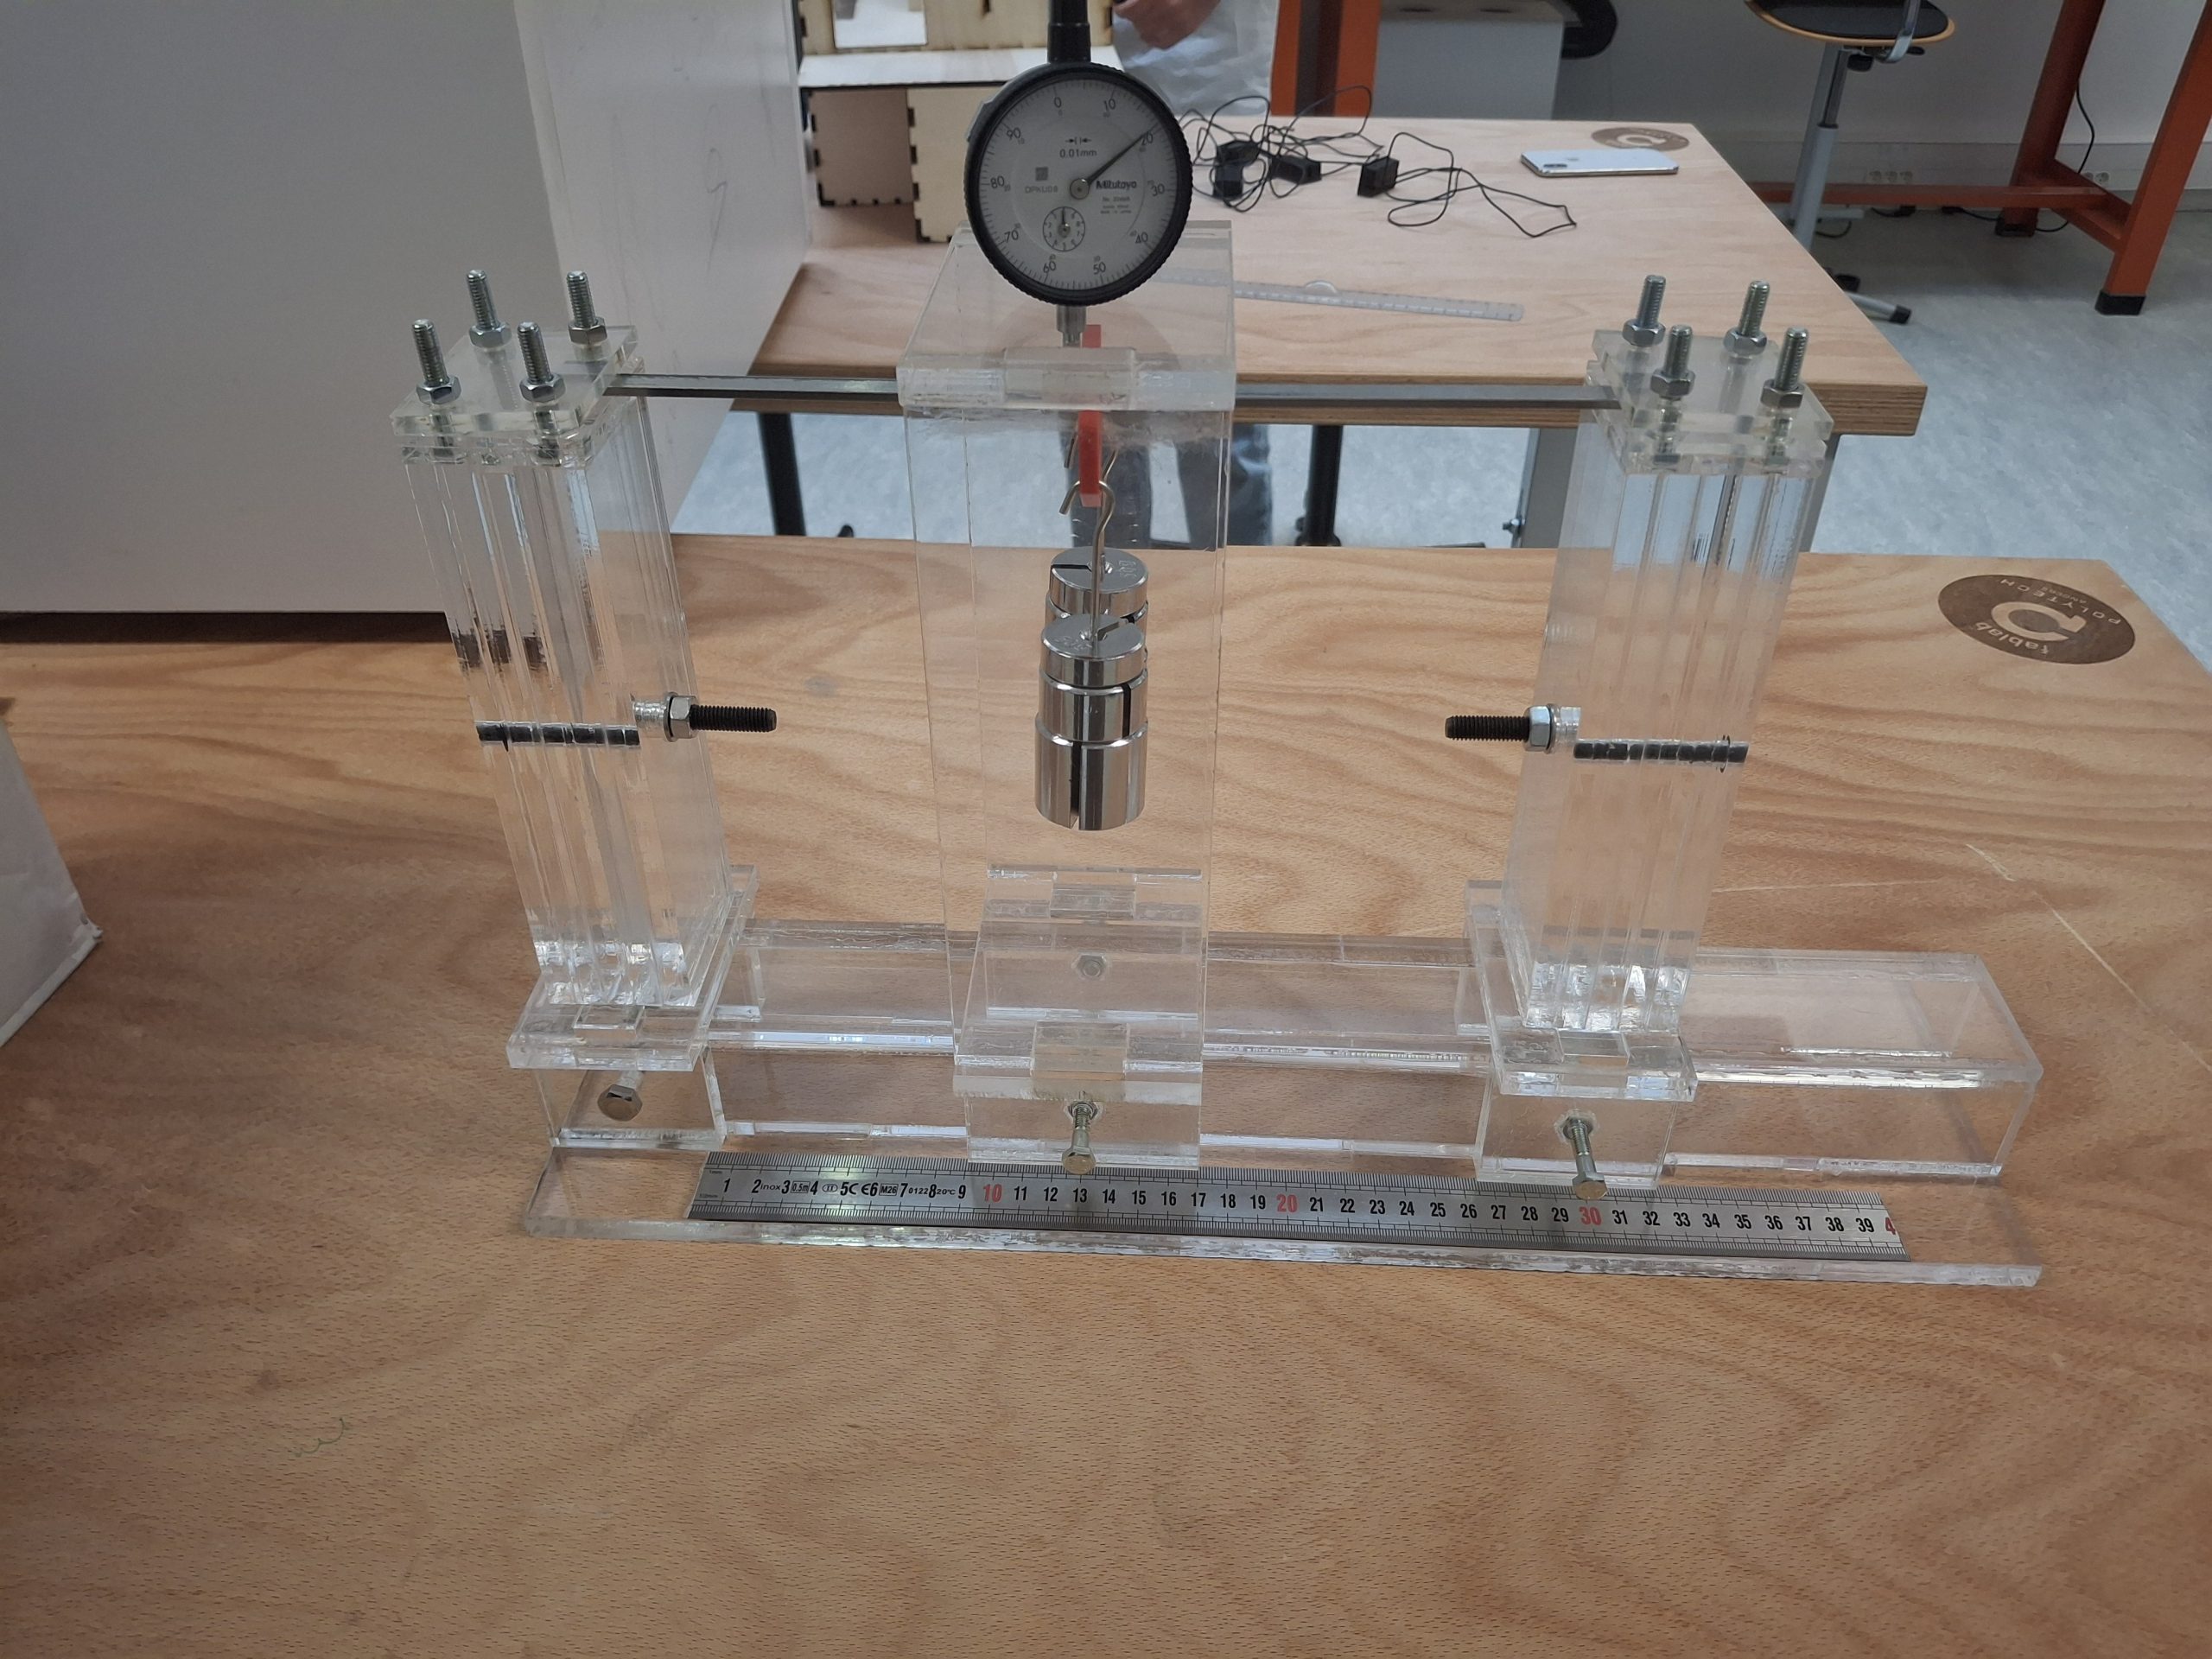
Banc d’essai de flexion en cours de mesure lors d’un test sur éprouvette métallique.

Pour chaque éprouvette, nous appliquons des charges croissantes et relevons la flèche correspondante. En traçant la flèche en fonction de la force appliquée, on obtient une courbe pratiquement linéaire, comme le montre la figure ci-dessous. Cette droite confirme que la déformation est proportionnelle à la charge dans le domaine élastique.
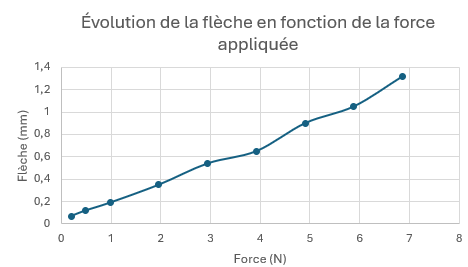
Son coefficient directeur est donné par :
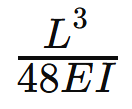
Ainsi, plus ce coefficient est faible, plus l’éprouvette est rigide. Les résultats expérimentaux sont en bon accord avec les valeurs calculées, ce qui valide le bon fonctionnement du banc d’essai.

VII – Conclusion

Ce projet nous a permis de suivre une démarche d’ingénierie complète, de la conception à la validation expérimentale d’un banc de flexion fonctionnel. Ce qu’on retient surtout, c’est le lien concret entre la théorie et la pratique, qui donne vraiment du sens aux notions vues en cours.

Nous remercions sincèrement Maxime Kachit pour son accompagnement et ses conseils tout au long du projet, ainsi que l’ensemble des personnes qui ont contribué, de près ou de loin, à sa réalisation.

Ecrit et réalisé par : Biet Martin / Esnault Thaïs / Plouzin Teddy
Virtual Rehab: Réinventer le suivi d’Alzheimer grâce à la réalité virtuelle

Bienvenue sur ce blog ! Nous sommes Mathias et Marion, deux étudiants de deuxième année à Polytech Angers. Dans le cadre de la fin de notre prépa intégrée, nous avions pour mission de réaliser un projet de cent heures intitulé Virtual Rehab. Sensibles aux enjeux du secteur de la santé, nous avons orienté notre projet vers le suivi des personnes atteintes de la maladie d’Alzheimer. À travers ce blog, nous vous invitons à découvrir les étapes de conception de notre projet de réalité virtuelle!

Présentation du projet

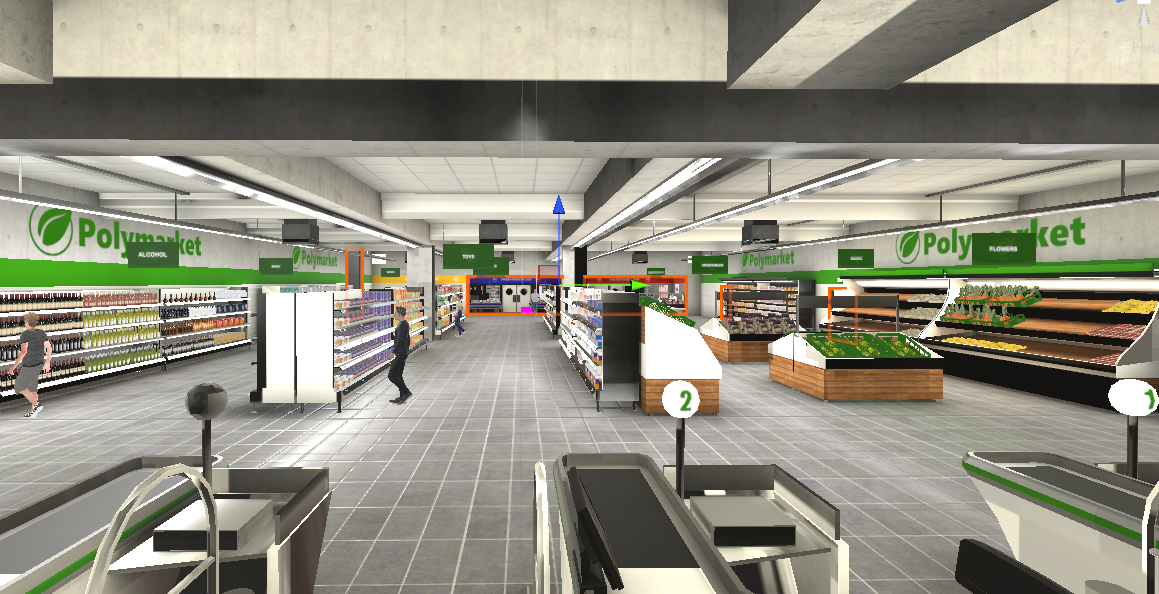
Dans ce projet, nous utilisons le logiciel Unity pour développer et améliorer un supermarché virtuel initialement fourni par notre professeur. L’objectif est de créer un environnement interactif dédié au suivi des capacités cognitives de patients atteints de la maladie d’Alzheimer. Le choix du supermarché est une étape importante : il s’agit d’une activité du quotidien qui sollicite plusieurs fonctions cognitives essentielles, comme la mémoire, l’attention ou la planification.

Nos objectifs

1. Confort de l’utilisateur 😊
  • Prendre en compte la différence entre la vision de l’utilisateur et ses ressentis corporels afin de limiter les vertiges et nausées.
  • Simplifier les interactions et les mouvements grâce à l’usage des manettes
2. Réalisme 🛒
  • Utiliser des produits de marques françaises
  • Créer une ambiance sonore de supermarché
  • Utiliser des avatars en mouvement pour représenter d’autres clients
3. Suivi médical 🥼🩺
  • Enregistrer les données de déplacements et d’interactions du patient
  • Développer plusieurs niveaux de difficulté afin d’adapter les distractions extérieures au patient
Qu’avons-nous à notre disposition?

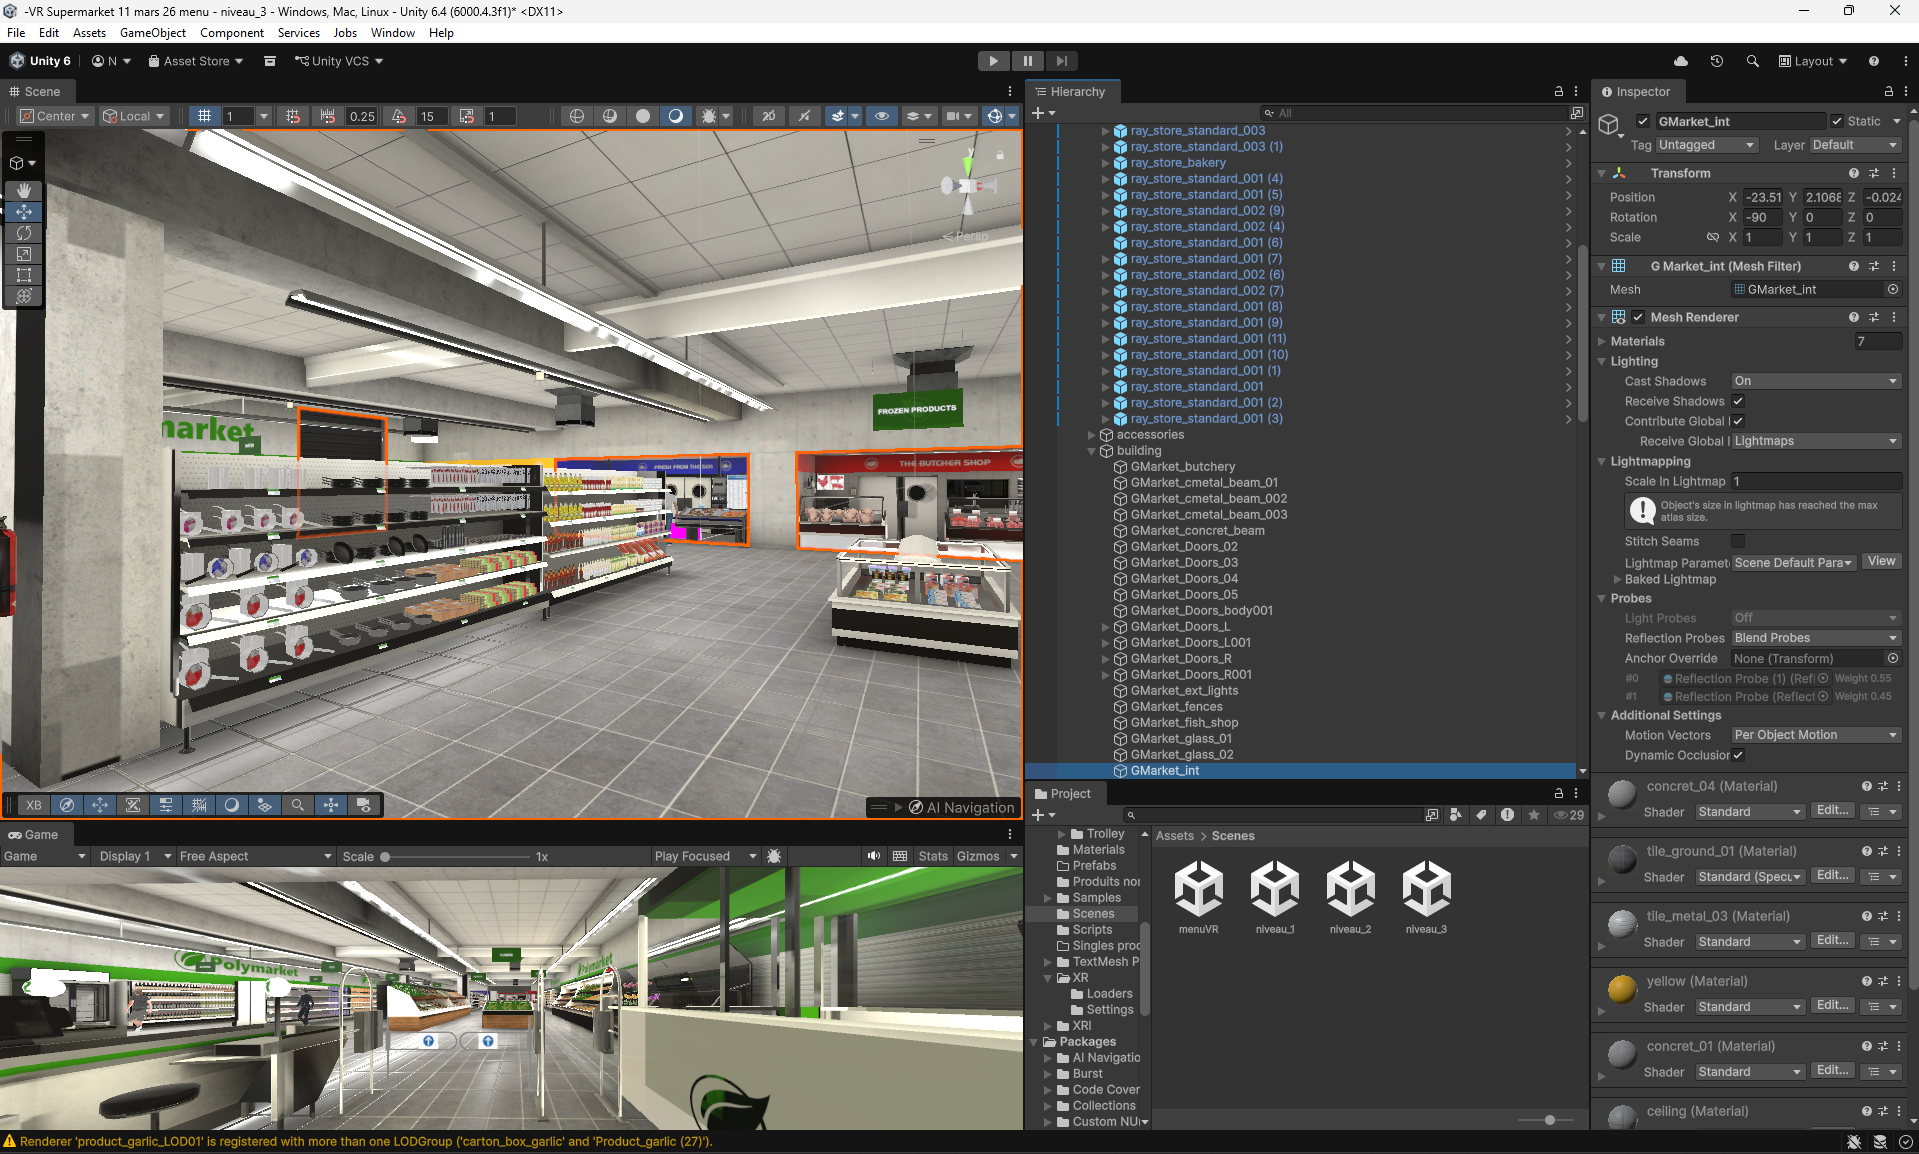
  • Tout d’abord, notre environnement est développé sur Unity. Ce logiciel nous permet de modifier l’environnement comme nous le souhaitons et de prévisualiser les différentes scènes en mode « game ». Il nous a permis d’avoir une idée du résultat final au fur et à mesure de l’avancement du projet.
Interface de Unity
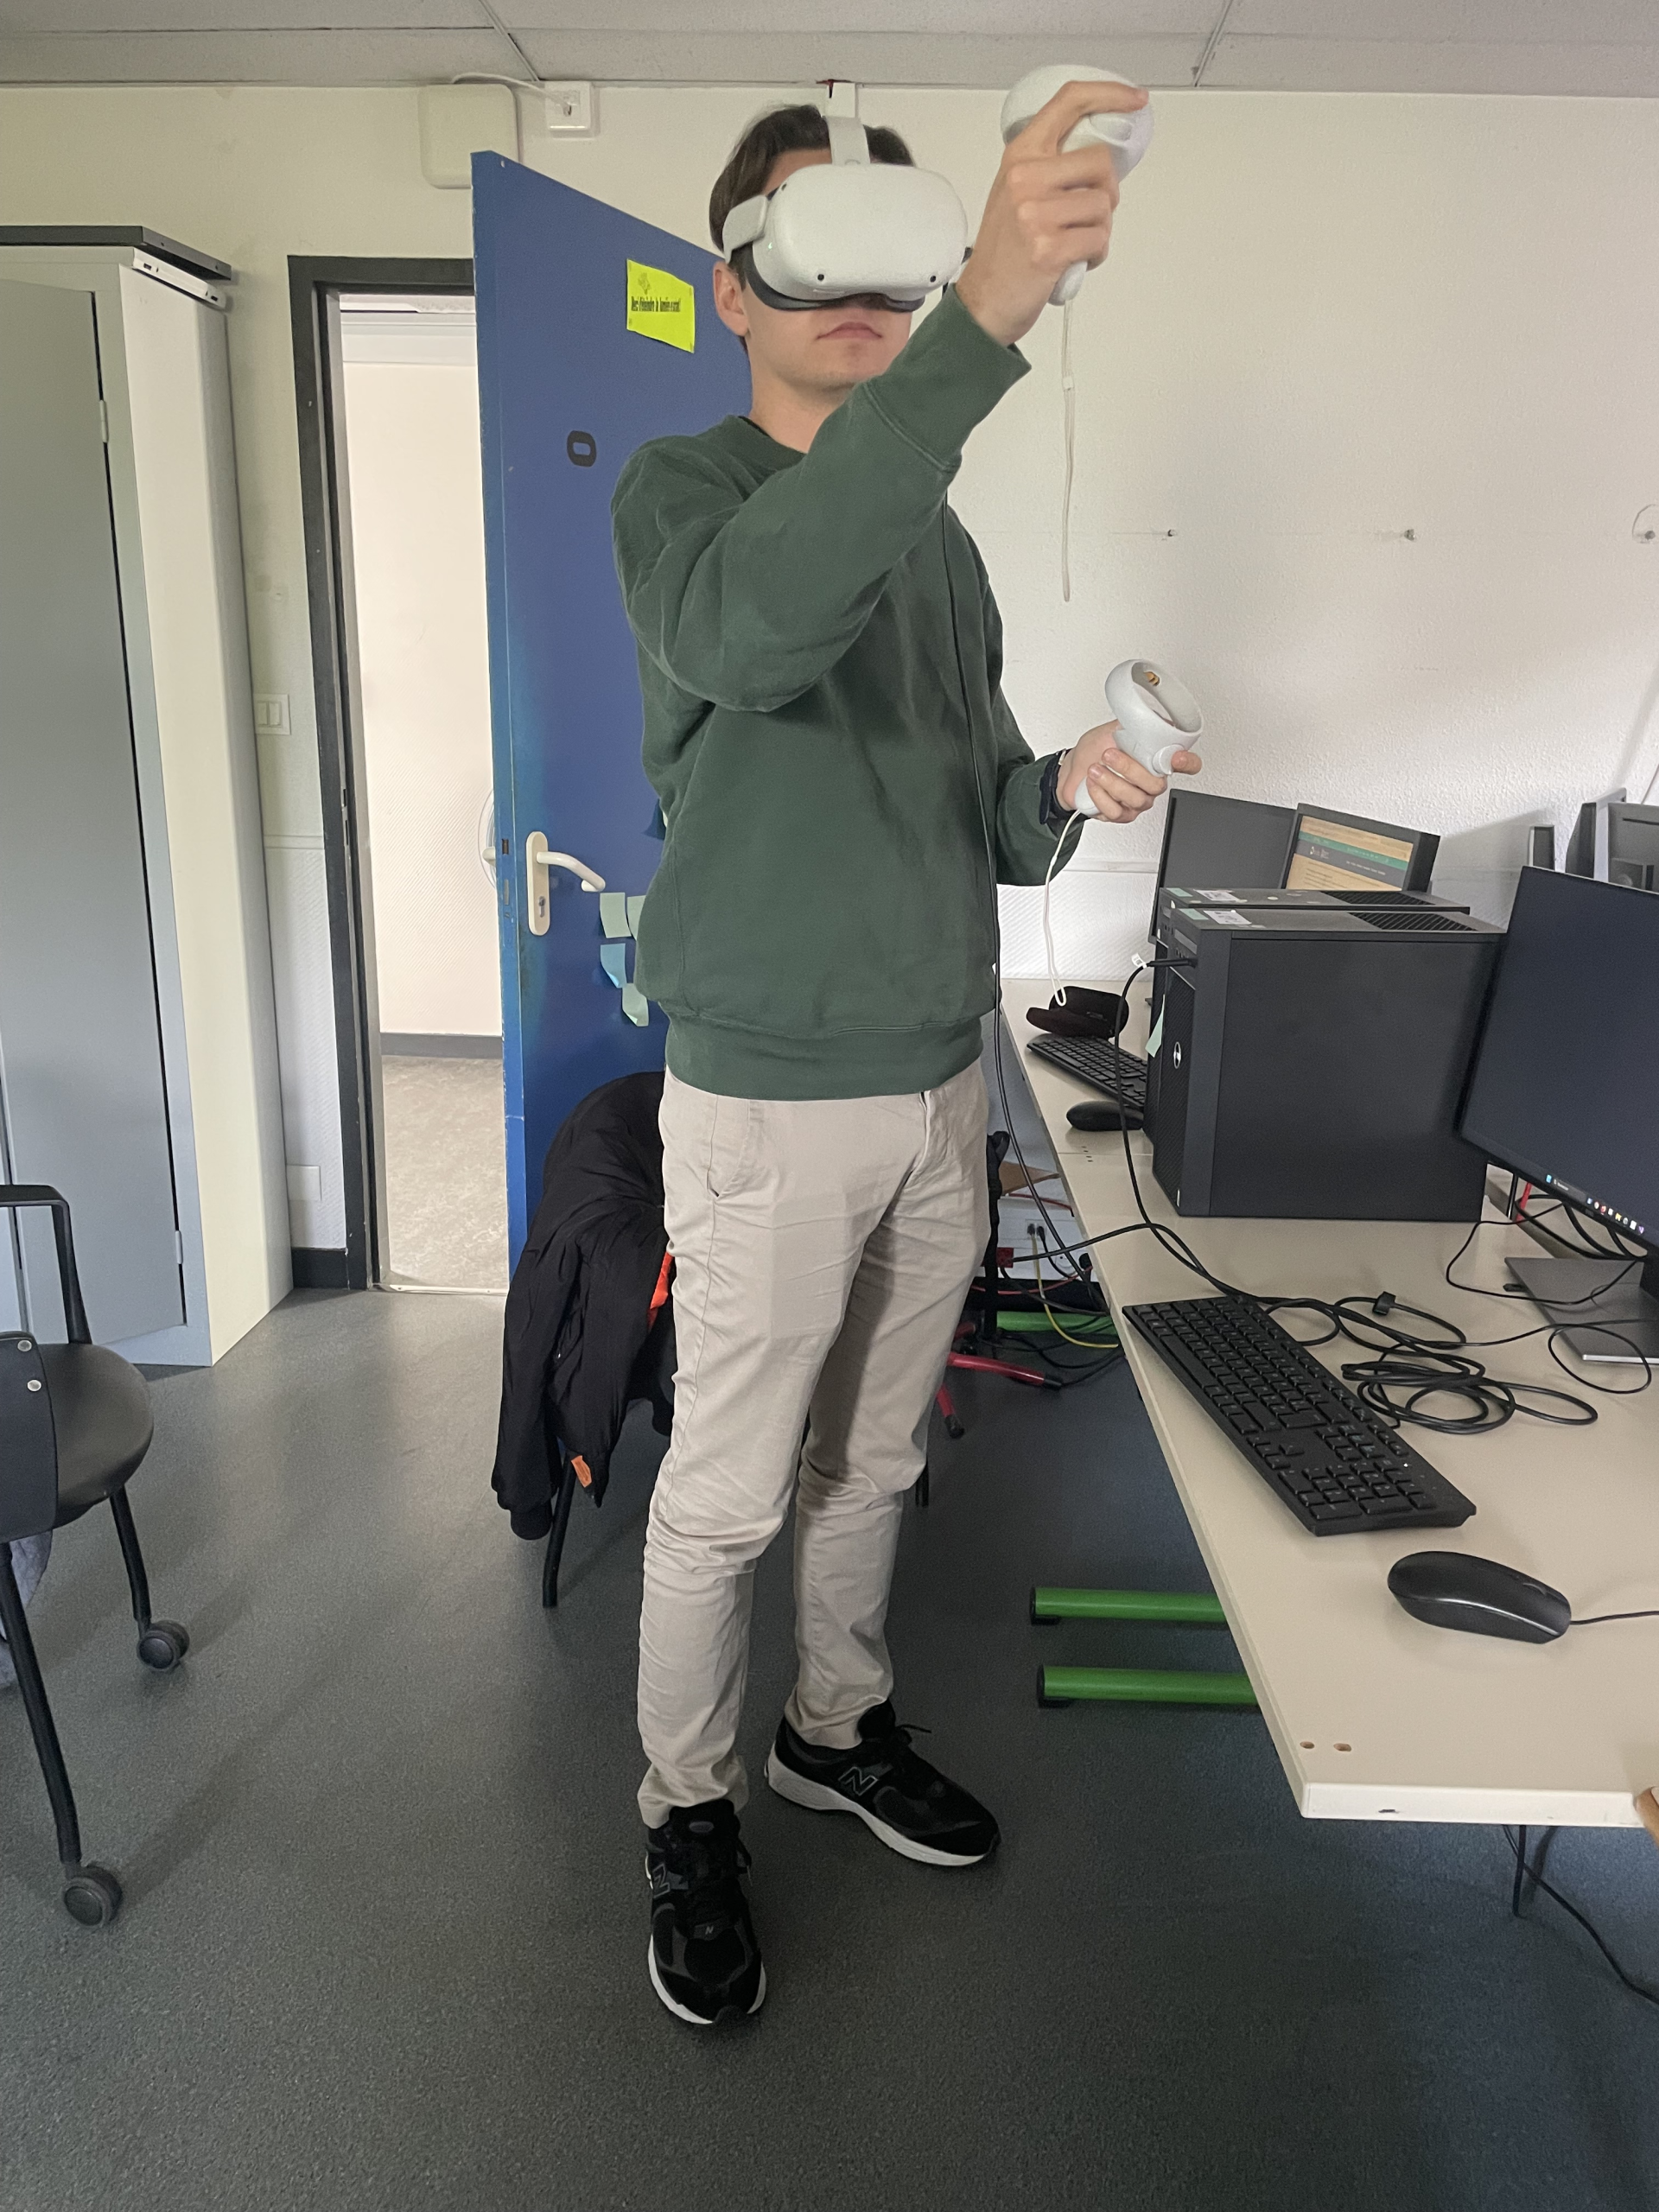
  • Nous avions aussi accès à un casque Meta Quest 2 ou 3, des controllers et à l’application Meta Horizon pour les connecter à l’ordinateur. Le casque de réalité virtuelle et ses controllers favorisent l’immersion totale du patient et prennent en compte ses mouvements et gestes grâce à des capteurs embarqués. Ils permettent de se déplacer et d’interagir avec l’environnement de manière plus naturelle.
Utilisation du casque de réalité virtuelle et de controllers
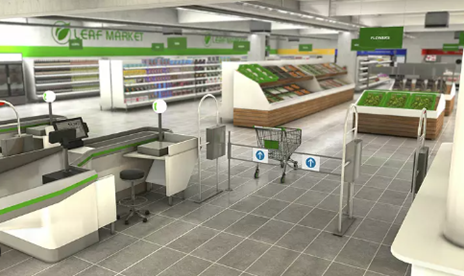
  • Et surtout, nous avions à notre disposition un premier environnement de supermarché. Celui-ci a été la base à partir de laquelle nous avons travaillé afin de l’améliorer et de l’adapter à notre projet.
Supermarché initial
Et à la fin ça donne quoi?

  • Le menu

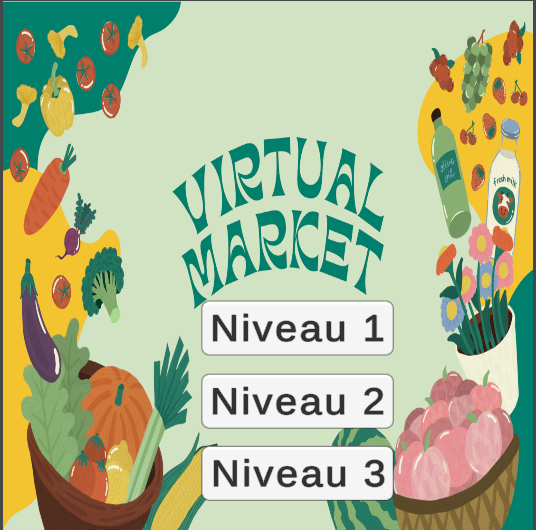
Le premier élément visible de notre projet est le menu, nécessaire pour contrôler les différentes perturbations extérieures qui peuvent survenir sur le patient. La perturbation sur laquelle nous avons choisi de travailler est l’affluence du supermarché. Le menu est constitué d’un panel et de trois boutons cliquables qui permettent de choisir le niveau pour la suite. Plus le niveau est élevé, plus il y a de personnages dans la scène. Un script est attaché aux différents boutons ce qui permet d’ouvrir la scène voulue lorsqu’elle est sélectionnée.

Un menu pour contrôler les perturbations extérieures
  • Les personnages

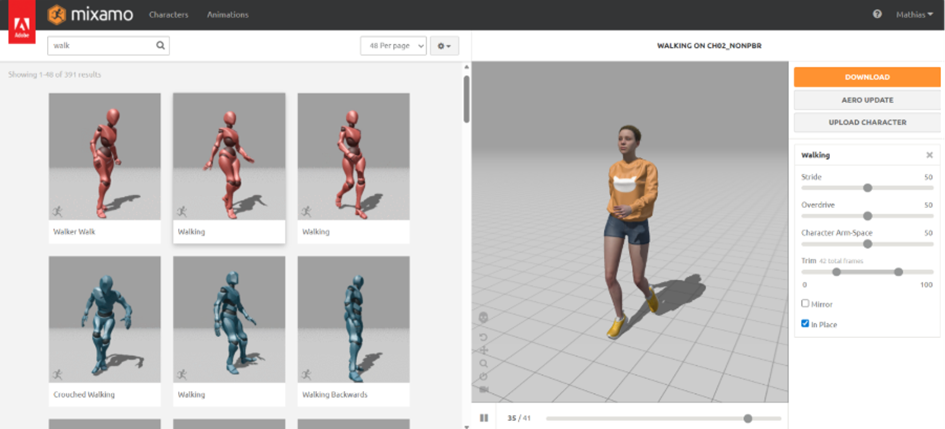
Les personnages sont constitués d’un avatar, et d’un mouvement qui lui est attribué. Nous les avons choisis sur le site mixamo.com.

Site internet mixamo.com

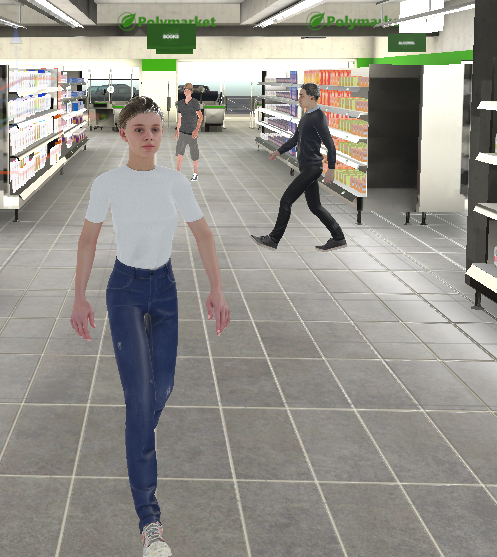
Ces personnages se déplacent vers différents points du magasin grâce à un script qui les envoie de manière aléatoire vers des objets en forme de capsule, invisibles dans la scène, que nous avons dispersés un peu partout. Ils empruntent le chemin le plus court, tout en restant dans un périmètre délimité appelé NavMesh.

Nos personnages dans le supermarché
  • Les rayons du supermarché

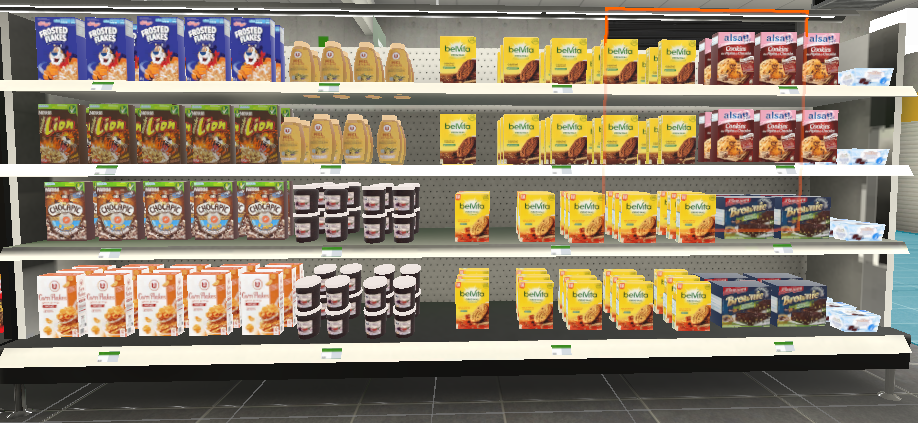
Pour renforcer le réalisme des scènes du supermarché, nous avons mis des produits de marques françaises. Ces produits permettent de renforcer la familiarité du patient avec l’environnement et évitent de le perturber avec des éléments inconnus pour lui. Cette étape était la plus longue de notre projet car tous les rayons étaient à refaire. Tous les produits initialement présents ont été remplacés, il a donc fallu repenser l’organisation du magasin et prendre le temps d’importer les nouveaux produits et de les coller dans le projet, un par un.

Un rayon contenant des produits de marques françaises.
  • La musique

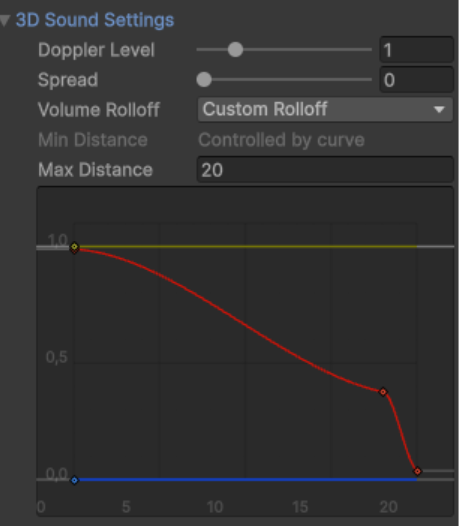
Nous avons décidé d’ajouter une musique de fond dans le supermarché. Nous avons essayé de la rendre plus réaliste en diminuant ou augmentant le volume en fonction de la distance aux enceintes.

Volume en fonction de la distance à la source

Dans le projet, deux musiques ont été utilisées, une pour le menu et une pour le supermarché. Les deux ont été trouvées sur soundcloud.com, une bibliothèque en ligne nous donnant accès à des documents audio libres de droits.

  • Les déplacements

Pour se déplacer dans le magasin, le patient peut effectuer des mouvements habituels comme se tourner pour changer de sens, et marcher en continu grâce au controller droit. Cependant, les différences entre ce qu’il voit et ce que son corps ressent peuvent entraîner des maux de tête et vertiges ce qui est limité en réduisant les déplacements physiques. Nous avons donc intégré la téléportation grâce au controller gauche et des changements de direction par angle de 45° avec le controller droit pour limiter ces déplacements.

  • Les interactions avec les objets

Le patient est chargé de retrouver différents produits dans les rayons du magasin. Lorsqu’il en trouve un, il peut cliquer dessus à l’aide du controller et un léger « ding » est produit pour qu’il sache que son interaction a bien été prise en compte.

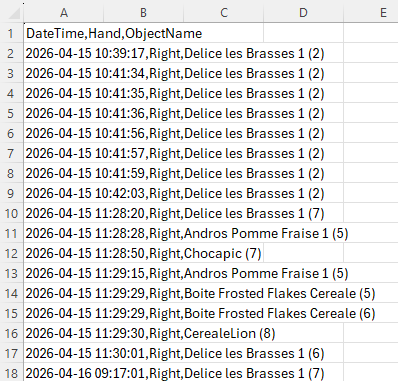
Lorsque le patient clique sur un produit qu’il devait trouver, le nom du produit, la date et l’heure de l’interaction sont enregistrés dans un fichier csv (tableur), ce qui permet au personnel médical d’analyser le comportement du patient.

Exemple de fichier csv complété pendant l’utilisation du supermarché
  • Le suivi du chemin

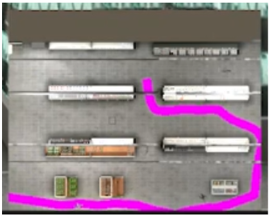
Le dernier élément important pour suivre le patient dans l’environnement était son chemin afin d’observer ses déplacements. Des comportements comme des hésitations, des détours ou des retours en arrière sont des indications importantes dans le suivi de la maladie d’Alzheimer. Nous avons donc utilisé une deuxième caméra, visible uniquement sur l’ordinateur qui observe la scène du dessus. Un script trace une ligne sur cette image en utilisant un tracker attaché à la caméra virtuelle du patient.

Exemple de chemin emprunté pendant l’utilisation du supermarché
✨ET VOICI LE RENDU FINAL✨

Conclusion

Ce travail nous a permis tout premièrement de comprendre certains enjeux du suivi de l’évolution de la maladie d’Alzheimer. Il nous a aussi permis de découvrir le fonctionnement de la création d’environnement virtuel, les éléments à prendre en compte et l’importance du public visé par le produit.

Nous remercions notre encadrant, Monsieur Paul Richard, pour son accompagnement. Ses conseils pour le développement en réalité virtuelle et ses propositions d’évolution du supermarché nous ont été d’une grande aide afin de progresser tout au long du projet.

Merci de nous avoir lus ! Nous espérons que ce projet vous aura permis de découvrir davantage le potentiel de la réalité virtuelle et les nombreuses possibilités qu’elle offre, notamment dans les domaines médical et social.

Une voiture à volant d’inertie en 2026 ?


Un projet réalisé par :

  • Yasmine Abouda 🎓
  • Ernest Kezel 🎓
  • Quentin Pichaud 🎓

Sous la tutelle de :

  • Sylvain Verron 🪪

Ça roule ?!

Quand on pense à une voiture, on pense tout de suite à 4 roues, avec une carrosserie magnifique de notre couleur préférée, au son du moteur quand on presse la pédale d’accélérateur …🚗 Mais si je vous disais qu’on peut faire de la distance sans moteur ? Et bien oui, c’est possible ! Tout ça grâce à une technologie qui n’est pas toute récente : le volant d’inertie !

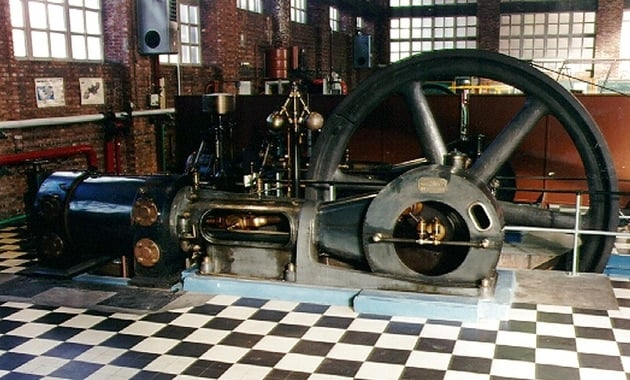
D’après un article paru sur le site internet connaissancedesenergies.org, les premiers volants d’inertie dateraient du néolithique avec l’invention des premiers tours à potier. En revanche c’est durant la révolution industrielle que ceux-ci auraient gagné en popularité, parce qu’ils étaient utilisés afin de “lisser la production d’énergie des machines à vapeur”. En effet, c’est un moyen économe de stocker l’énergie produite par ces machines.

Occupational Safety & Health Administration (OSHA) part of the U.S. Department of Labor, Public domain, via Wikimedia Commons

Parce que c’est notre projet !

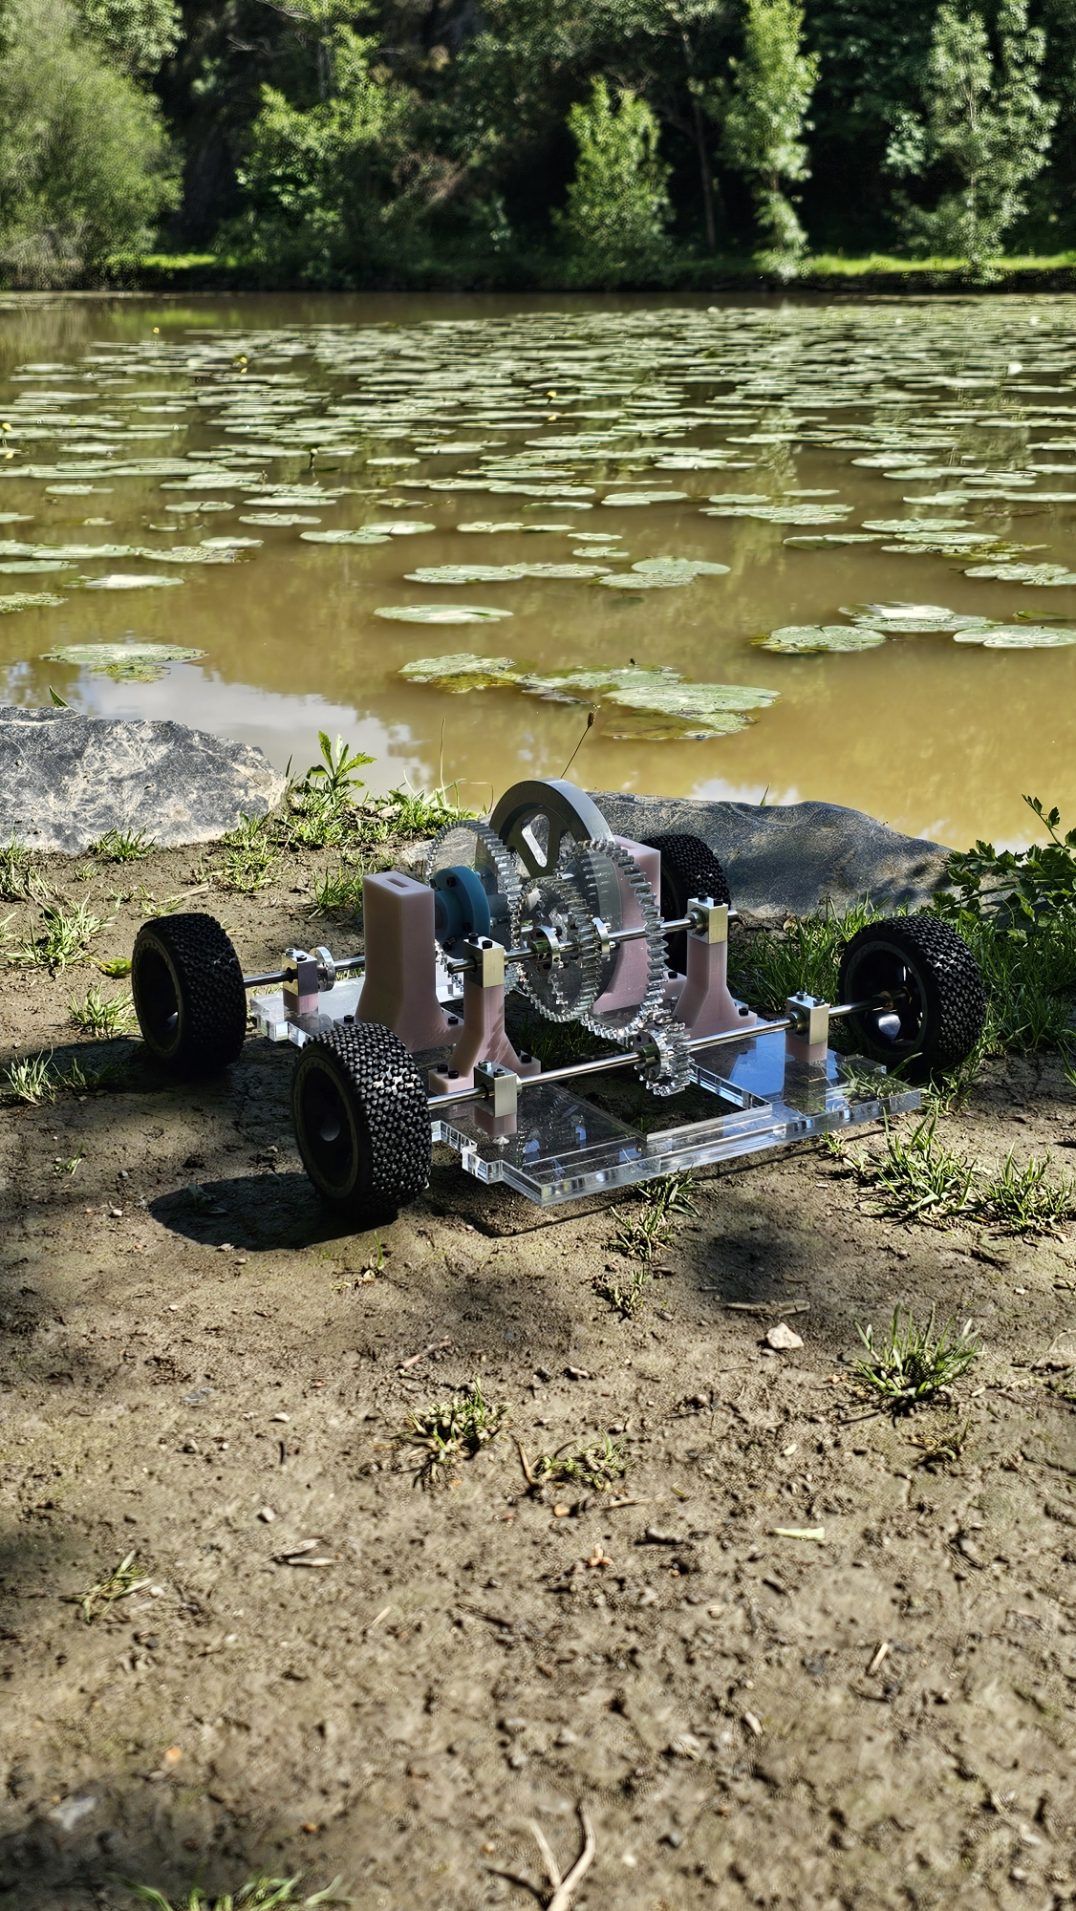
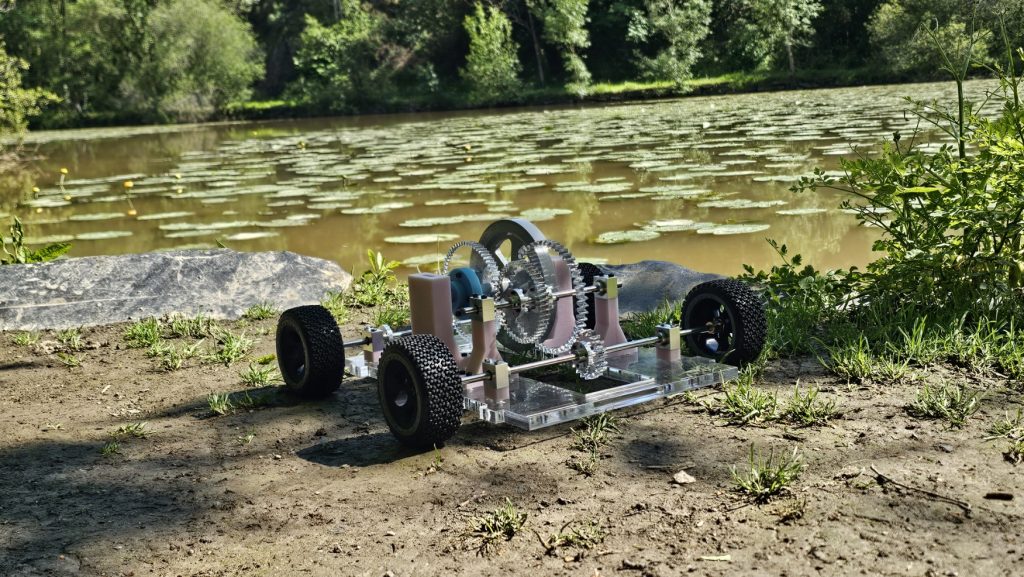
Pour notre projet, le principe est simple : on pousse un peu la voiture, la rotation des roues entraine le volant grâce à un fabuleux système d’engrenages et lui fait emmagasiner de l’énergie rotative, enfin on relâche la voiture laissant ainsi le volant faire son travail pour transmettre son énergie aux roues via le même système d’engrenages.

Enregistrement vidéo depuis notre modèle CAO sur Onshape.

Une chose importante à savoir c’est que plus le volant à une masse élevée, plus il emmagasine d’énergie et donc plus il en a à restituer. Mais alors pourquoi on prend pas un gros cylindre bien plein en acier bien lourd ? Et bien ce n’est pas si simple … En effet, un volant d’inertie plus massif permettrait d’emmagasiner plus d’énergie. Cependant, cela créerait trop de masse à “transporter” pour le véhicule. Dans le sport automobile comme la Formule 1 par exemple, on parle souvent de “rapport poids/puissance”. On cherche toujours à en avoir un meilleur mais au fond ce que cela signifie, c’est qu’on veut un véhicule puissant, donc qui restitue beaucoup d’énergie (énergie utilisée afin de faire avancer le véhicule), avec un poids minimal. En effet si on restitue beaucoup d’énergie et qu’il en faut peu pour faire avancer la voiture, elle avancera plus vite, et l’inverse est aussi vrai : si on produit peu d’énergie mais qu’il en faut beaucoup pour faire avancer la voiture, elle avancera lentement voir pas du tout. Mathématiquement parlant, on a l’équation de l’énergie bien connue des ingénieurs mécanique qui régit le comportement du volant :

E=12JΔω2E = \frac{1}{2} \cdot J_{Δ} \cdot ω^2

“L’énergie cinétique de rotation est égale à la moitié du moment d’inertie multiplié par la vitesse de rotation (en radians par seconde) au carré”


Ce qui veut dire que l’énergie du volant est en lien avec sa vitesse de rotation, donc plus il tourne vite, plus il a d’énergie et cela croit de manière exponentielle (à cause du carré), mais aussi de son moment d’inertie qui est lié à sa forme (creux ou plein, carré ou cylindrique, …) et aussi à sa masse. Donc pour résumer : plus la masse et la vitesse est grande, plus le volant emmagasine de l’énergie. 📈 Or il vient des problèmes potentiels : une masse trop grande va déformer ou casser le véhicule et une vitesse de rotation trop grande va générer trop d’énergie et risque aussi de casser le véhicule (et cela représente un risque non négligeable pour la sécurité de ceux qui manipulent la voiture 😬‼️)

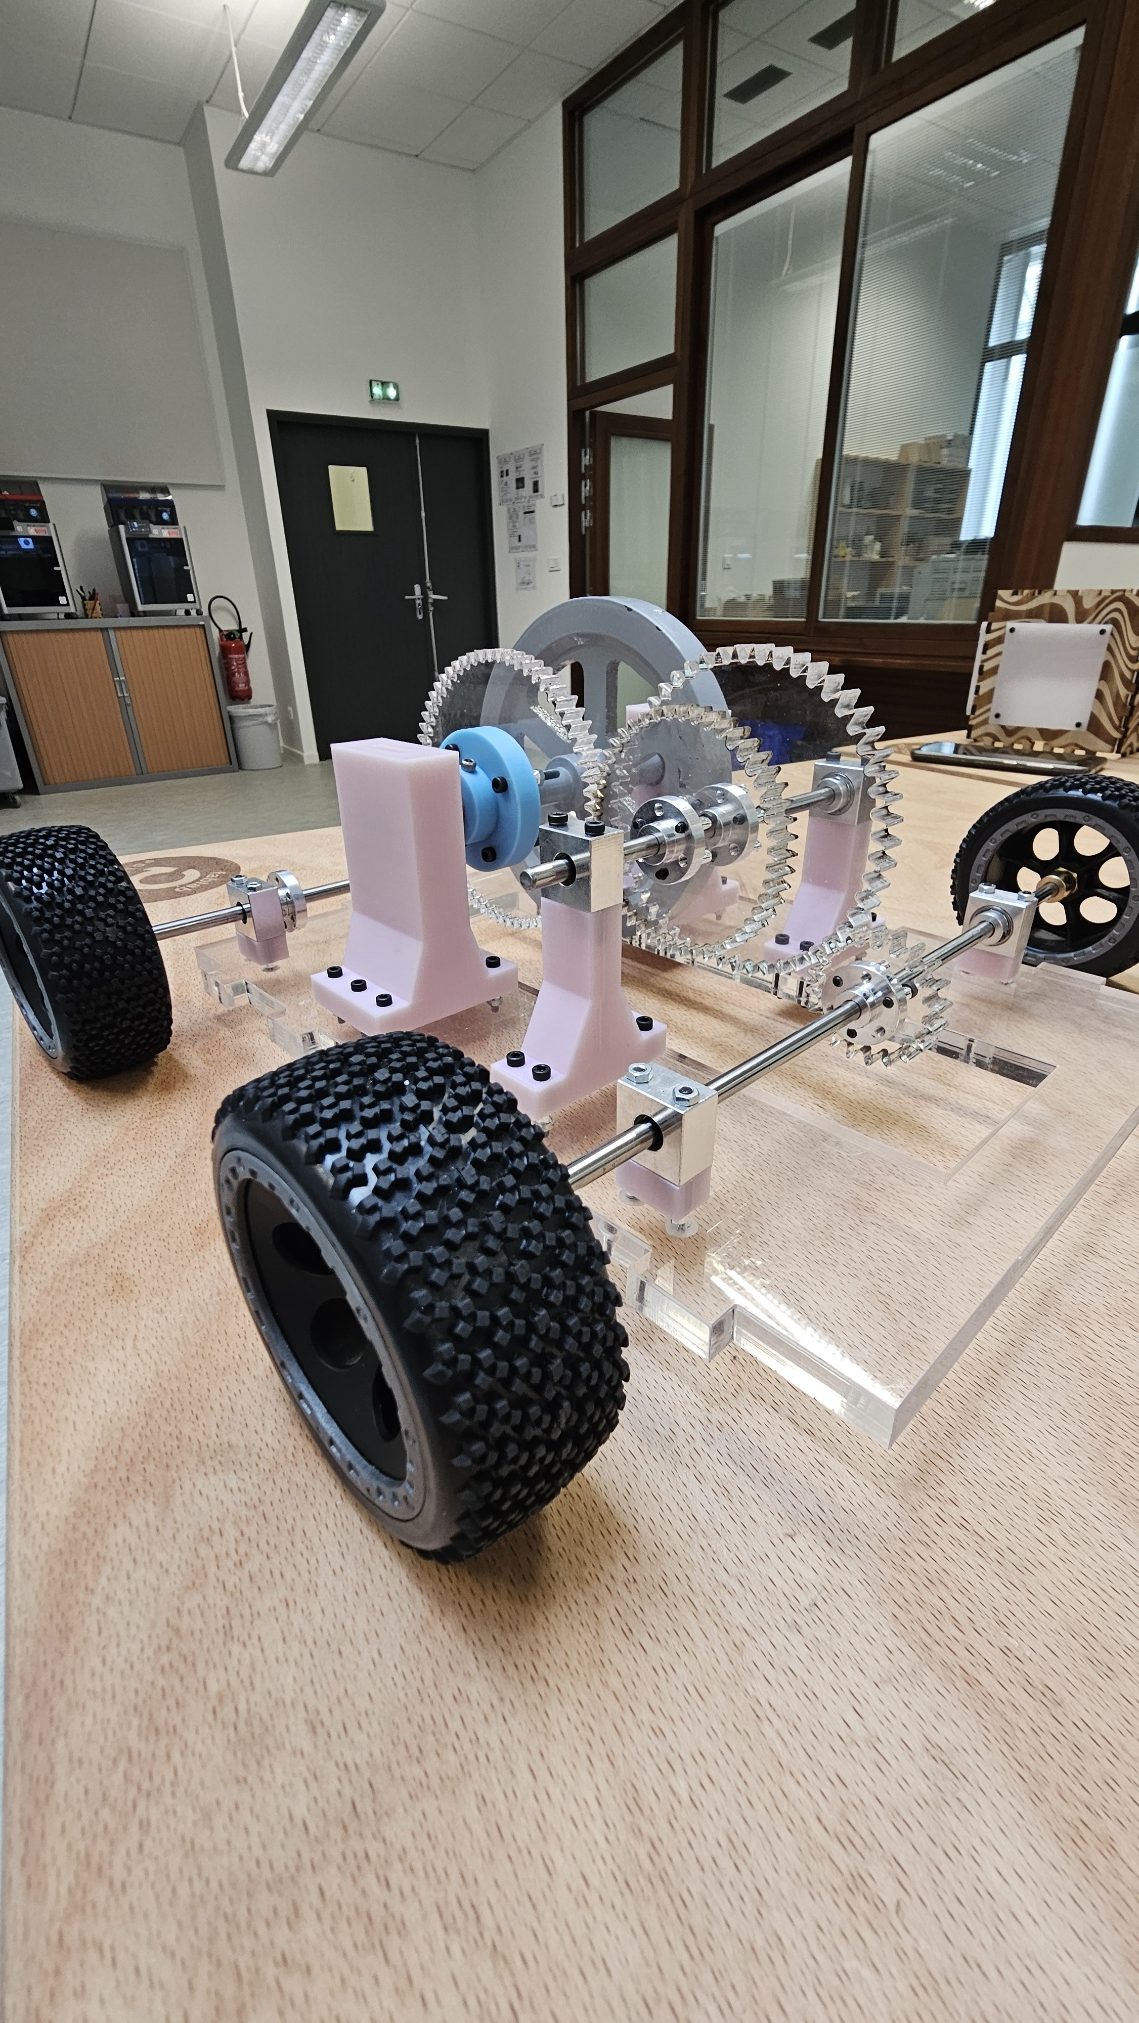
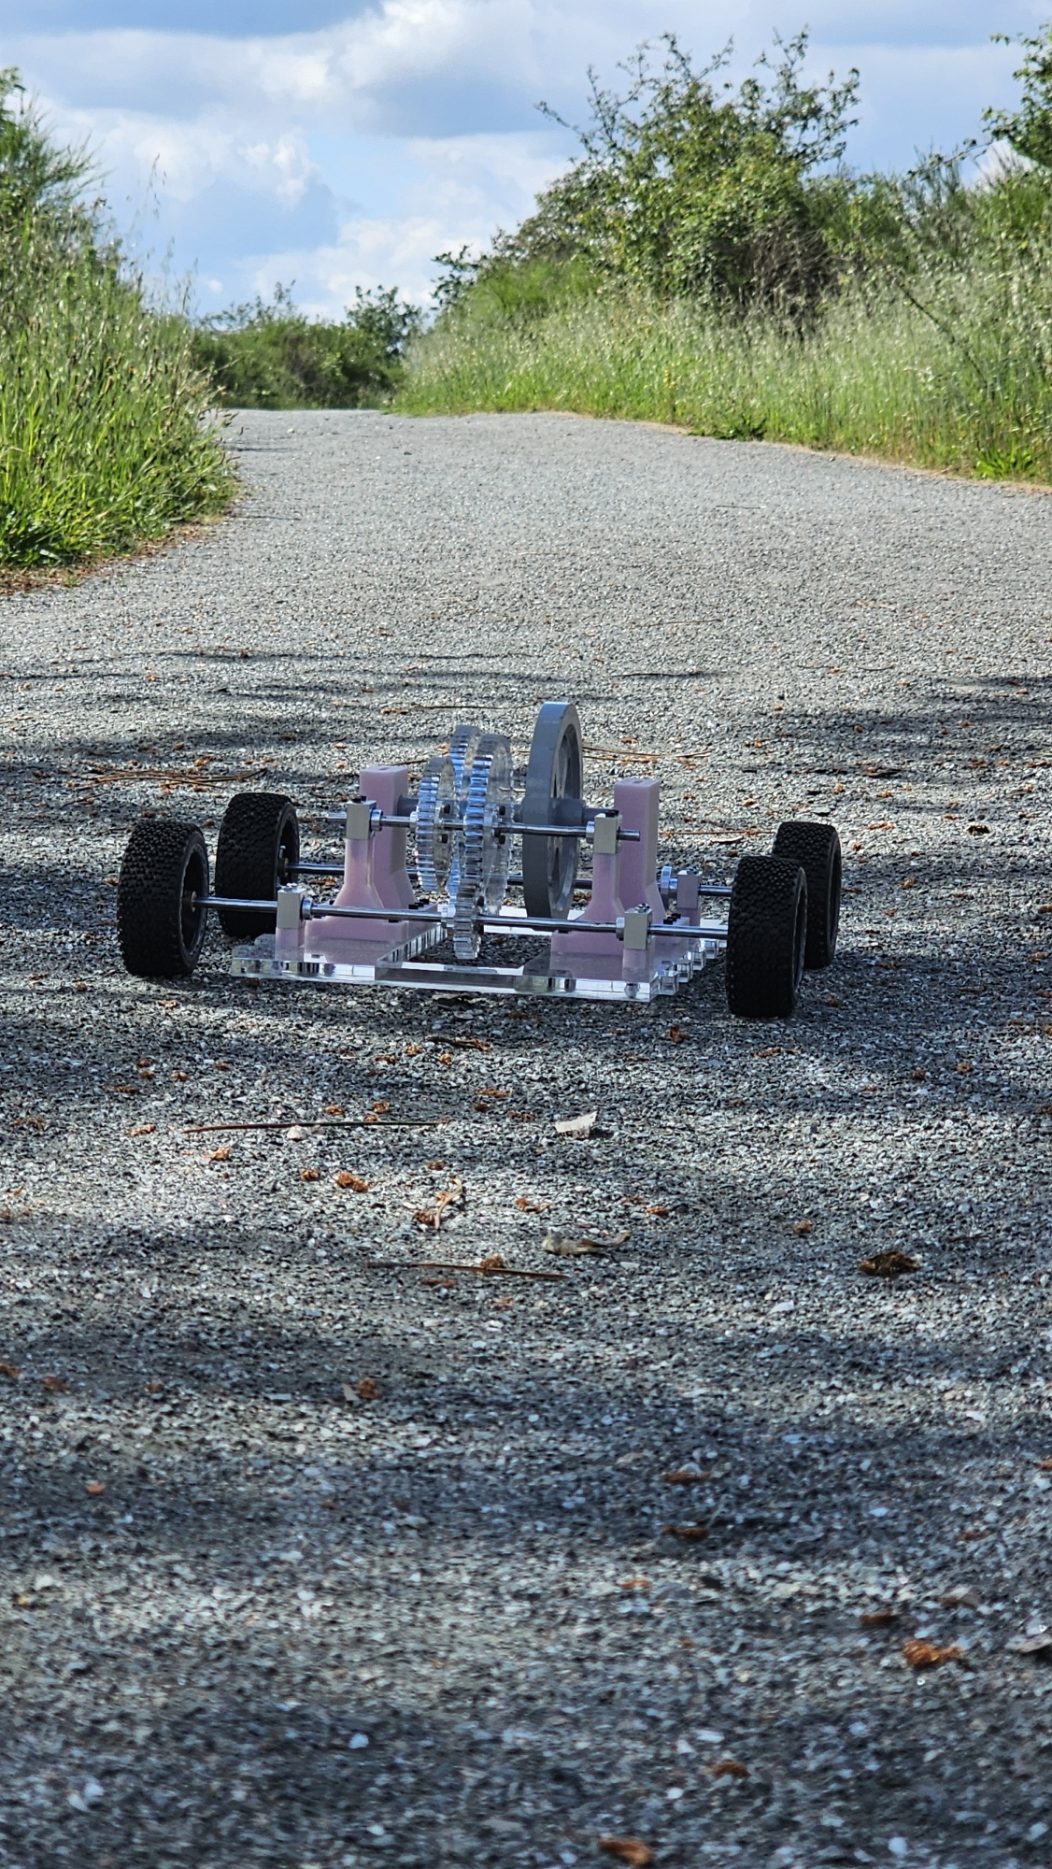
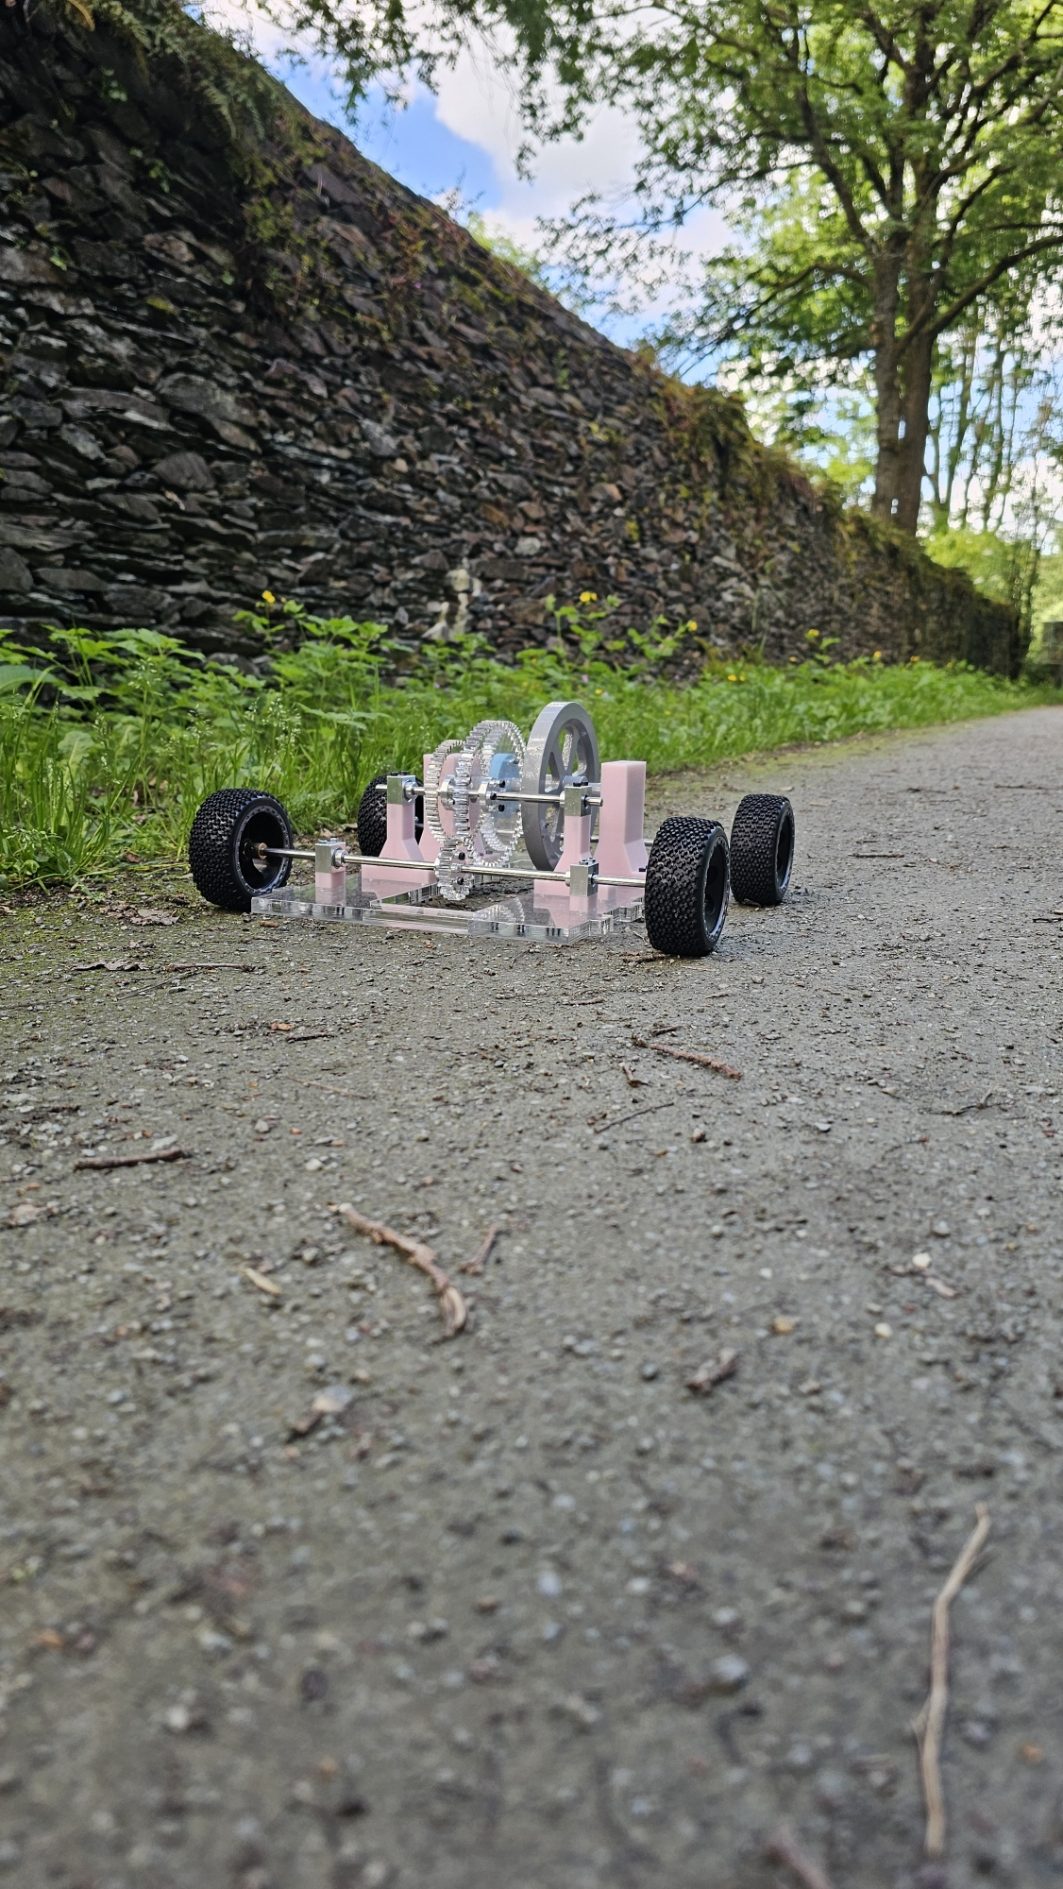
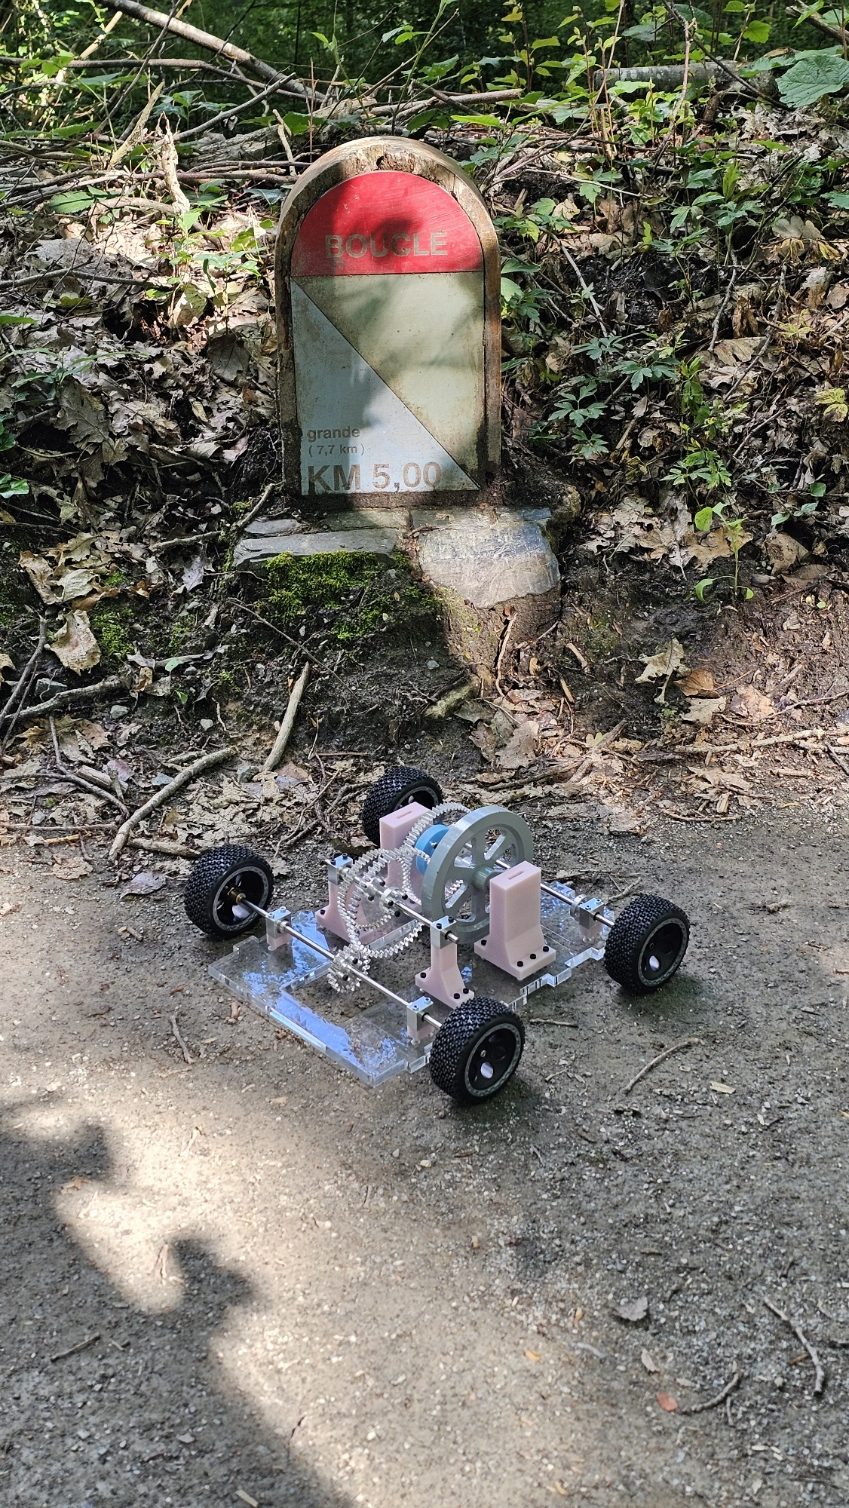
Photo du prototype prise par notre groupe au Fablab de Polytech

Notre petit prototype comme vous le voyez sur l’image du dessus fonctionne bien. On a eu pas mal de problèmes notamment pour trouver les bonnes dimensions des engrenages, la position et le rayon du volant ne nous permettant pas d’en avoir de tout petits qui seraient plus légers, mais aussi pour tout ce qui est découpage car le plexiglass commençait à manquer. Aussi le prototype est très lourd et pas uniquement à cause du volant d’inertie. On a environ 1/4 de la masse totale qui vient du volant alors qu’on a calculé sur un modèle réduit que le volant de celui-ci valait 2/3 de la masse totale. En revanche le projet est plutôt écologique car il réutilise des composants et matériaux des projets passés, notamment les roues et le plexiglass.

Vidéo enregistrée par notre groupe au Fablab de Polytech

Et la suite ?

Malgré tout, nous sommes fiers d’avoir réussi à faire ce prototype car il représente l’achèvement de notre projet. On sait qu’il n’est pas fini et c’est pour ça qu’il restera au stade de prototype, mais on un produit qui avance et qui est monté solidement. Plusieurs pistes sont à suivre pour faire évoluer ce prototype : comme dit précédemment, le véhicule est très lourd, donc on pourrait réfléchir à réduire son poids tout en gardant une certaine robustesse (et oui un volant lourd qui tourne vite peut casser le véhicule). La voiture a également beaucoup de frottements à cause des jeux entre les pièces. On pourrait donc penser à concevoir et utiliser des pièces plus précises afin de limiter les frottements, comme par exemple des engrenages magnétiques. Pourquoi pas également penser à la disposition du volant et aux matériaux des pièces comme les roues, le châssis ou les supports imprimés en 3D …

Pour terminer votre lecture, nous vous proposons une petite compilation de photos de notre prototype dans son état naturel. Merci de nous avoir lu et à bientôt.

Remerciements :

  • Sylvain Verron, le tuteur de ce projet
  • Boris, le gérant du Fablab
  • Tous les enseignants qui nous ont apportés de l’aide précieuse
  • Les autres groupes pour leur soutien et avis

Conception d’un banc de torsion : comment tester la résistance des matériaux soi-même ?

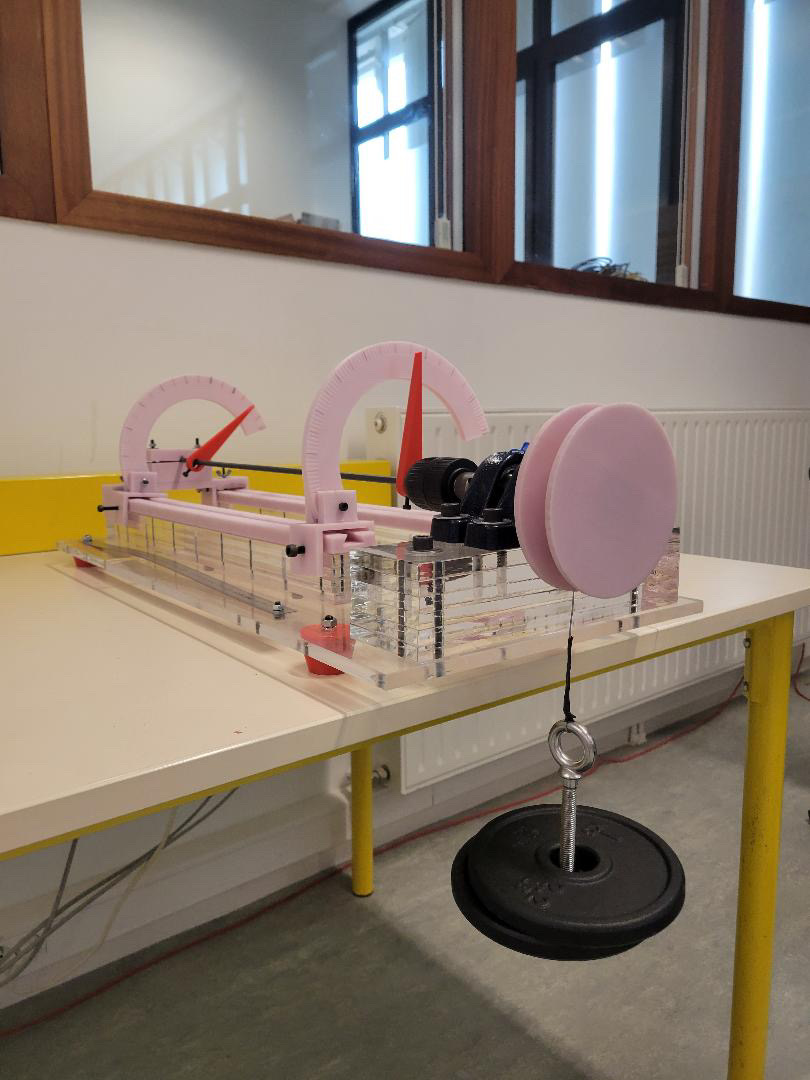
Vue d'ensemble du banc de torsion finalisé
Vue d’ensemble du banc de torsion finalisé, avec le châssis en Plexiglas, la poulie, le mandrin et le poids suspendu. Crédit photo : Raphaël Launay, Eliot Vignot, Antoine Dubois

Pourquoi ce projet ?

Imaginez que vous concevez un pont, un arbre de transmission d’une voiture, ou une éolienne. Tous ces systèmes se tordent sous l’effet des forces qu’ils subissent. Avant de les fabriquer, il faut s’assurer que les matériaux choisis peuvent résister à ces forces. C’est exactement le problème que nous avons voulu résoudre : construire une machine capable de tordre un barreau de matière et de mesurer à quel point il résiste. Cette machine s’appelle un banc de torsion.

Dans les industries mécaniques (automobile, aéronautique, bâtiment…), on utilise des machines professionnelles très coûteuses pour réaliser ces tests. Notre défi ? Concevoir une version pédagogique, fiable et polyvalente. Ce banc servirait ensuite pour que les étudiants de Polytech Angers puissent apprendre concrètement la résistance des matériaux.

Le principe en deux phrases

On immobilise une extrémité d’une éprouvette cylindrique pendant que l’on applique un couple de rotation à l’autre. La mesure précise de l’angle de déformation ainsi obtenu permet de calculer le module de Coulomb G, qui définit la rigidité du matériau testé.

“En résistance des matériaux, le module de cisaillement ou module de Coulomb, est une grandeur physique intrinsèque à chaque matériau et qui intervient dans la caractérisation des déformations causées par des efforts de cisaillement.”

Source : Wikipédia

Comment ça fonctionne ?

Avant de se lancer dans la construction, il fallait comprendre la physique du phénomène. La torsion, c’est la déformation que subit un objet quand on lui applique un couple (l’effet de rotation d’une force sur un élément). C’est comme si vous essayiez d’essorer une serviette en tenant une extrémité et en faisant tourner l’autre. Vous créez de la torsion.

Pour comparer les comportements, nous avons sélectionné trois matériaux aux rigidités très différentes :

  • Le PVC : un plastique courant, relativement souple
  • Le Plexiglas : un plastique rigide et transparent
  • L’aluminium : un métal léger, beaucoup plus rigide que les deux plastiques

Nos choix de conception

Le châssis en Plexiglas

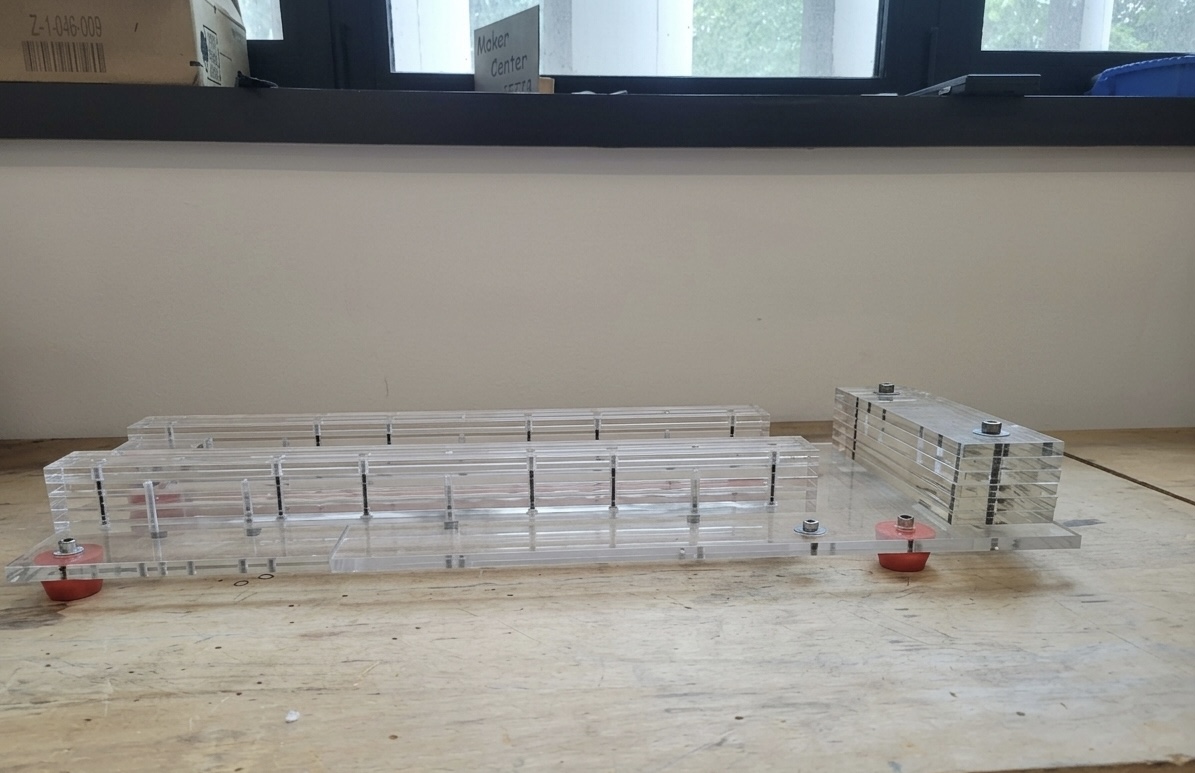
Dès le début, nous avons écarté le bois pour le châssis. Le bois est un matériau anisotrope : ses propriétés mécaniques varient selon l’orientation de ses fibres, ce qui aurait pu fausser nos mesures. Nous avons préféré des plaques de Plexiglas de 50 × 50 cm et 10 mm d’épaisseur, découpées au laser dans le FabLab de l’école. Ce matériau homogène et rigide est idéal pour un châssis robuste.

Découpe laser du châssis en Plexiglas au FabLab
Châssis en Plexiglas au FabLab de Polytech Angers. Crédit photo : Raphaël Launay, Eliot Vignot, Antoine Dubois

Tenir l’éprouvette : l’idée du mandrin de perceuse

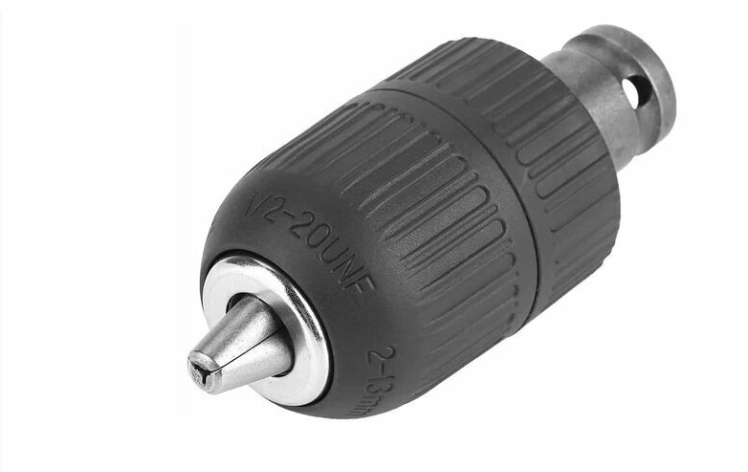
C’est le problème central du projet : comment tenir l’éprouvette d’un côté assez fermement pour qu’elle ne glisse pas, tout en lui permettant de tourner librement de l’autre côté ? Après quelques discussions avec M. Kachit, nous nous sommes orientés vers un mandrin de perceuse. Le mandrin, c’est la partie d’une perceuse qui tient le foret. Il possède un système de trois mâchoires qui se resserrent de façon concentrique pour n’importe quel diamètre. C’est la solution parfaite pour nos éprouvettes de différentes tailles.

Schéma du mandrin avec adaptateur à base carrée
Mandrin à base carré choisis. Crédit photo : ManoMano.fr

Appliquer le couple : la poulie et les poids

Pour créer le couple de torsion, on a choisi une solution simple : des poids de musculation (0,5 kg et 1 kg) suspendus à un câble enroulé autour d’une poulie. Le poids tire vers le bas, le câble fait tourner la poulie, et la poulie fait tourner l’éprouvette. La formule est :

Mt = F × Rp = m × g × Rp
Mt : moment de torsion (Nm) · m : masse (kg) · g : 9,81 m/s² · Rp : rayon de la poulie (m)

Bloquer l’éprouvette : les mâchoires fixes

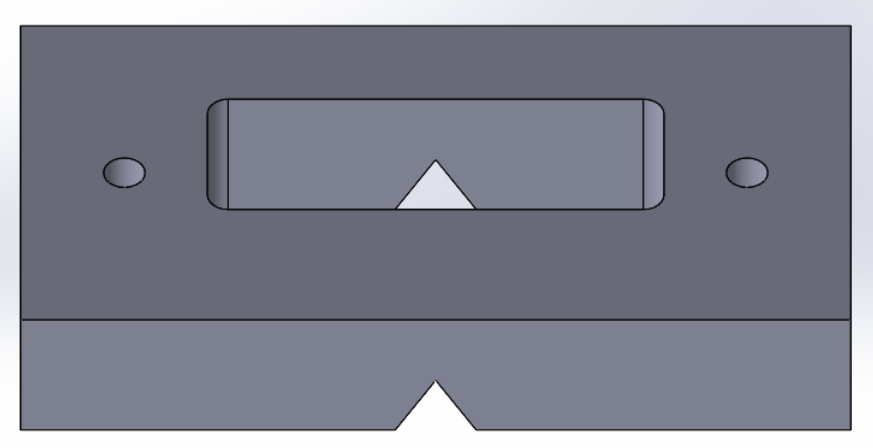
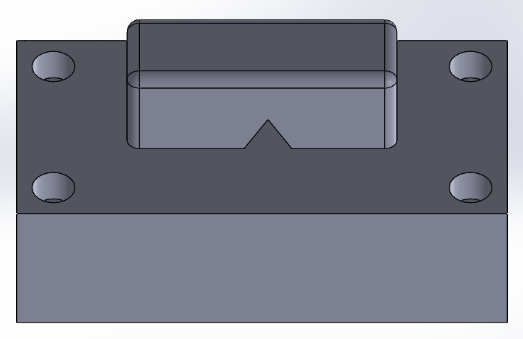
À l’opposé du mandrin, l’autre extrémité de l’éprouvette doit être complètement immobilisée. Pour cela, nous avons conçu et imprimé un système de deux mâchoires. Une partie inférieure plane et une partie supérieure avec un logement triangulaire à 60°. Cette forme s’adapte à n’importe quel diamètre d’éprouvette tout en empêchant la rotation.

Mâchoire supérieure sur SolidWorks. Crédit : Raphaël Launay, Eliot Vignot, Antoine Dubois
Mâchoire inférieure sur SolidWorks. Crédit : Raphaël Launay, Eliot Vignot, Antoine Dubois

Le réglage en longueur : les crémaillères

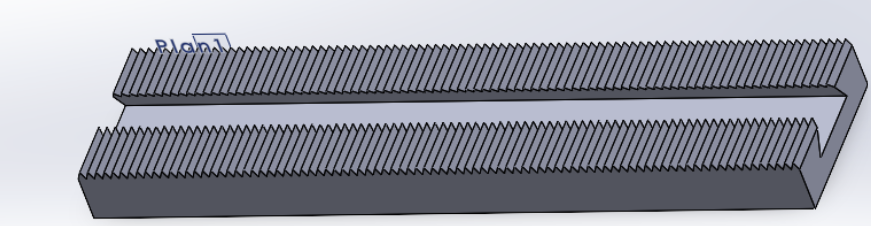
Notre banc devait s’adapter à des éprouvettes de longueurs variées (jusqu’à 50 cm selon le cahier des charges). On a donc conçu un système de crémaillères permettant de déplacer le support fixe le long du châssis. Cette idée est directement inspirée des cales de pieds en aviron, un sport pratiqué par l’un d’entre nous. Les rails crantés ont été modélisés sous SolidWorks puis imprimés en 3D, avec des crans espacés de 2 mm pour une précision maximale.

Rails crantés imprimés en 3D inspirés des cales d'aviron
Rails crantés imprimés sur SolidWorks, inspirés des cales de pieds d’aviron. Crédit : Raphaël Launay, Eliot Vignot, Antoine Dubois
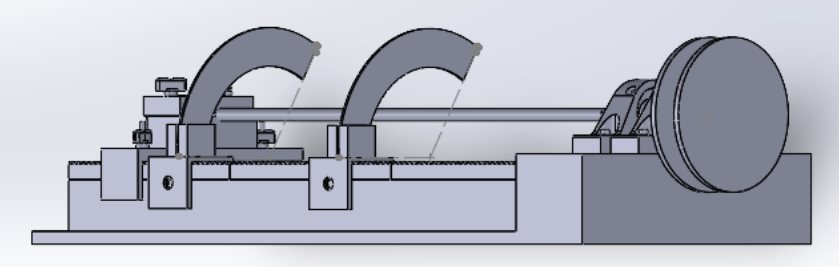
Modèle SolidWorks du banc terminé. Crédit : Raphaël Launay, Eliot Vignot, Antoine Dubois

Le dilemme technique

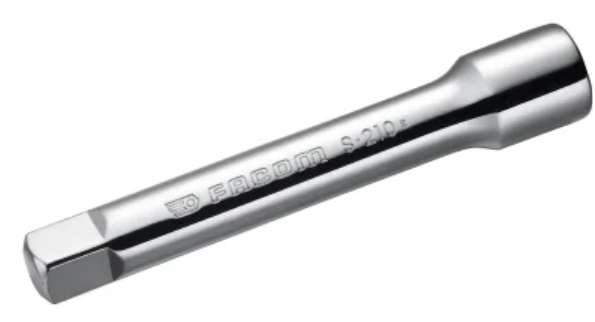
Tout ne s’est pas passé comme prévu. Durant notre phase d’étude et de commande de pièces, nous avons fait face à un vrai dilemme. Nous avions choisi une rallonge de clé à cliquet faisant exactement 16,5 mm de diamètre pour relier le mandrin à notre poulie. C’était la solution parfaite sur le papier.

Rallonge de clé à cliquet utilisée comme axe de transmission
La rallonge de clé à cliquet détournée
comme axe de transmission. Crédit : rs-online.com

Problème : aucun palier standard ne correspond à cette cote. Deux options s’offraient à nous :

  • Palier de 17 mm (trop grand) : un jeu de 0,5 mm entre la rallonge et le palier, suffisant pour créer des vibrations et fausser la lecture de l’angle.
  • Palier de 16 mm (montage serré) : impose de poncer légèrement la pièce, mais l’effet de serrage garantit zéro jeu mécanique et donc des mesures fiables.

Nous avons finalement opté pour la solution du palier de 16 mm. Elle a nécessité un peu d’huile de coude pour poncer 0,5 mm d’acier, mais nous a permis d’obtenir un résultat plus que satisfaisant.

Les résultats

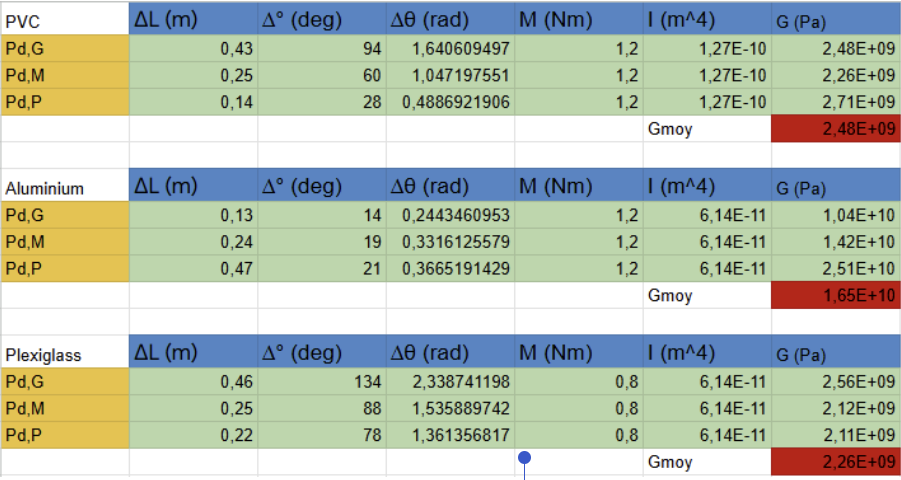
Après la fabrication, place aux tests ! On a appliqué un couple de 1,2 Nm sur des éprouvettes de petit diamètre (5–6 mm) en PVC, Plexiglas et aluminium. Puis on a mesuré l’angle de torsion avec nos rapporteurs imprimés en 3D. Voici les résultats obtenus, comparés aux valeurs scientifiques théoriques :

Tableau des résultats pour les éprouvettes de petit diamètre
Tableau 1 : Résultats pour les éprouvettes de petit diamètre (Pd : 5 mm). G, M, P = grande, moyenne et petite longueur. Crédit : Raphaël Launay, Eliot Vignot, Antoine Dubois
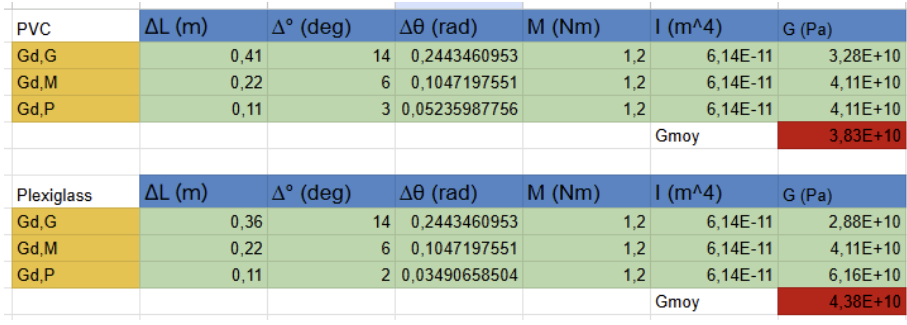
Tableau des résultats pour les éprouvettes de grand diamètre
Tableau 2 : Résultats pour les éprouvettes de grand diamètre (Gd : 10 mm). Crédit : Raphaël Launay, Eliot Vignot, Antoine Dubois

Les petits diamètres

Le Plexiglas, notre meilleur résultat. Avec une moyenne expérimentale de 2,26 GPa pour une valeur théorique d’environ 1,7 GPa, l’ordre de grandeur est respecté. Pour un banc d’essai pédagogique fabriqué avec nos moyens, cette précision est tout à fait acceptable.

Le PVC (dans la norme). Théoriquement situé entre 1 et 1,5 GPa, notre banc affiche 2,48 GPa. C’est une valeur légèrement surestimée, mais qui reste cohérente.

L’aluminium. On attendait 26 GPa, on a trouvé 16,5 GPa. L’aluminium est trop rigide pour notre banc avec le couple que nous appliquons. De ce fait, même avec nos charges maximales, la tige ne s’est tordue que de 14° à 21°. Pour des angles si petits, la moindre imprécision lors de la lecture sur nos rapporteurs impacte énormément le calcul final.

Les grands diamètres

Sur les éprouvettes de 10 mm, on a obtenu des modules de 38 GPa pour le PVC et 43 GPa pour le Plexiglas. Cela voudrait dire que nos plastiques seraient plus rigides que du titane, ce qui est impossible. Cela s’explique par le fait que le moment quadratique I = πd⁴/32 évolue avec la puissance 4 du diamètre. Et, en doublant le diamètre, la rigidité de l’éprouvette est donc multipliée par 16. Résultat : l’éprouvette ne se tord presque pas. C’est le châssis en Plexiglas et les mâchoires en PLA qui se déforment à sa place.

Axes d’amélioration possibles

  • Fiabiliser l’encastrement des éprouvettes pour supprimer les micro-glissements.
  • Renforcer le châssis pour tester des éprouvettes plus rigides.
  • Remplacer nos rapporteurs imprimés en 3D par un capteur d’angle numérique pour des mesures plus précises.

Le mot de la fin

Cette centaine d’heures passées sur ce projet est pour nous l’aboutissement de notre PEIP. Il nous a permis de mettre en application les connaissances acquises durant ces deux années, et nous sommes fiers d’avoir pu créer ce prototype fonctionnel. Ce projet a été extrêmement formateur avec des défis techniques, de l’ingéniosité de la persévérance et bien sûr du travail d’équipe.

Nous adressons un grand merci à Monsieur Maxime Kachit, notre tuteur, qui nous a suivis et conseillés avec bienveillance tout au long de cette réalisation. En espérant que vous ayez apprécié découvrir notre projet à travers la lecture de cet article !

Raphaël Launay, Eliot Vignot, Antoine Dubois


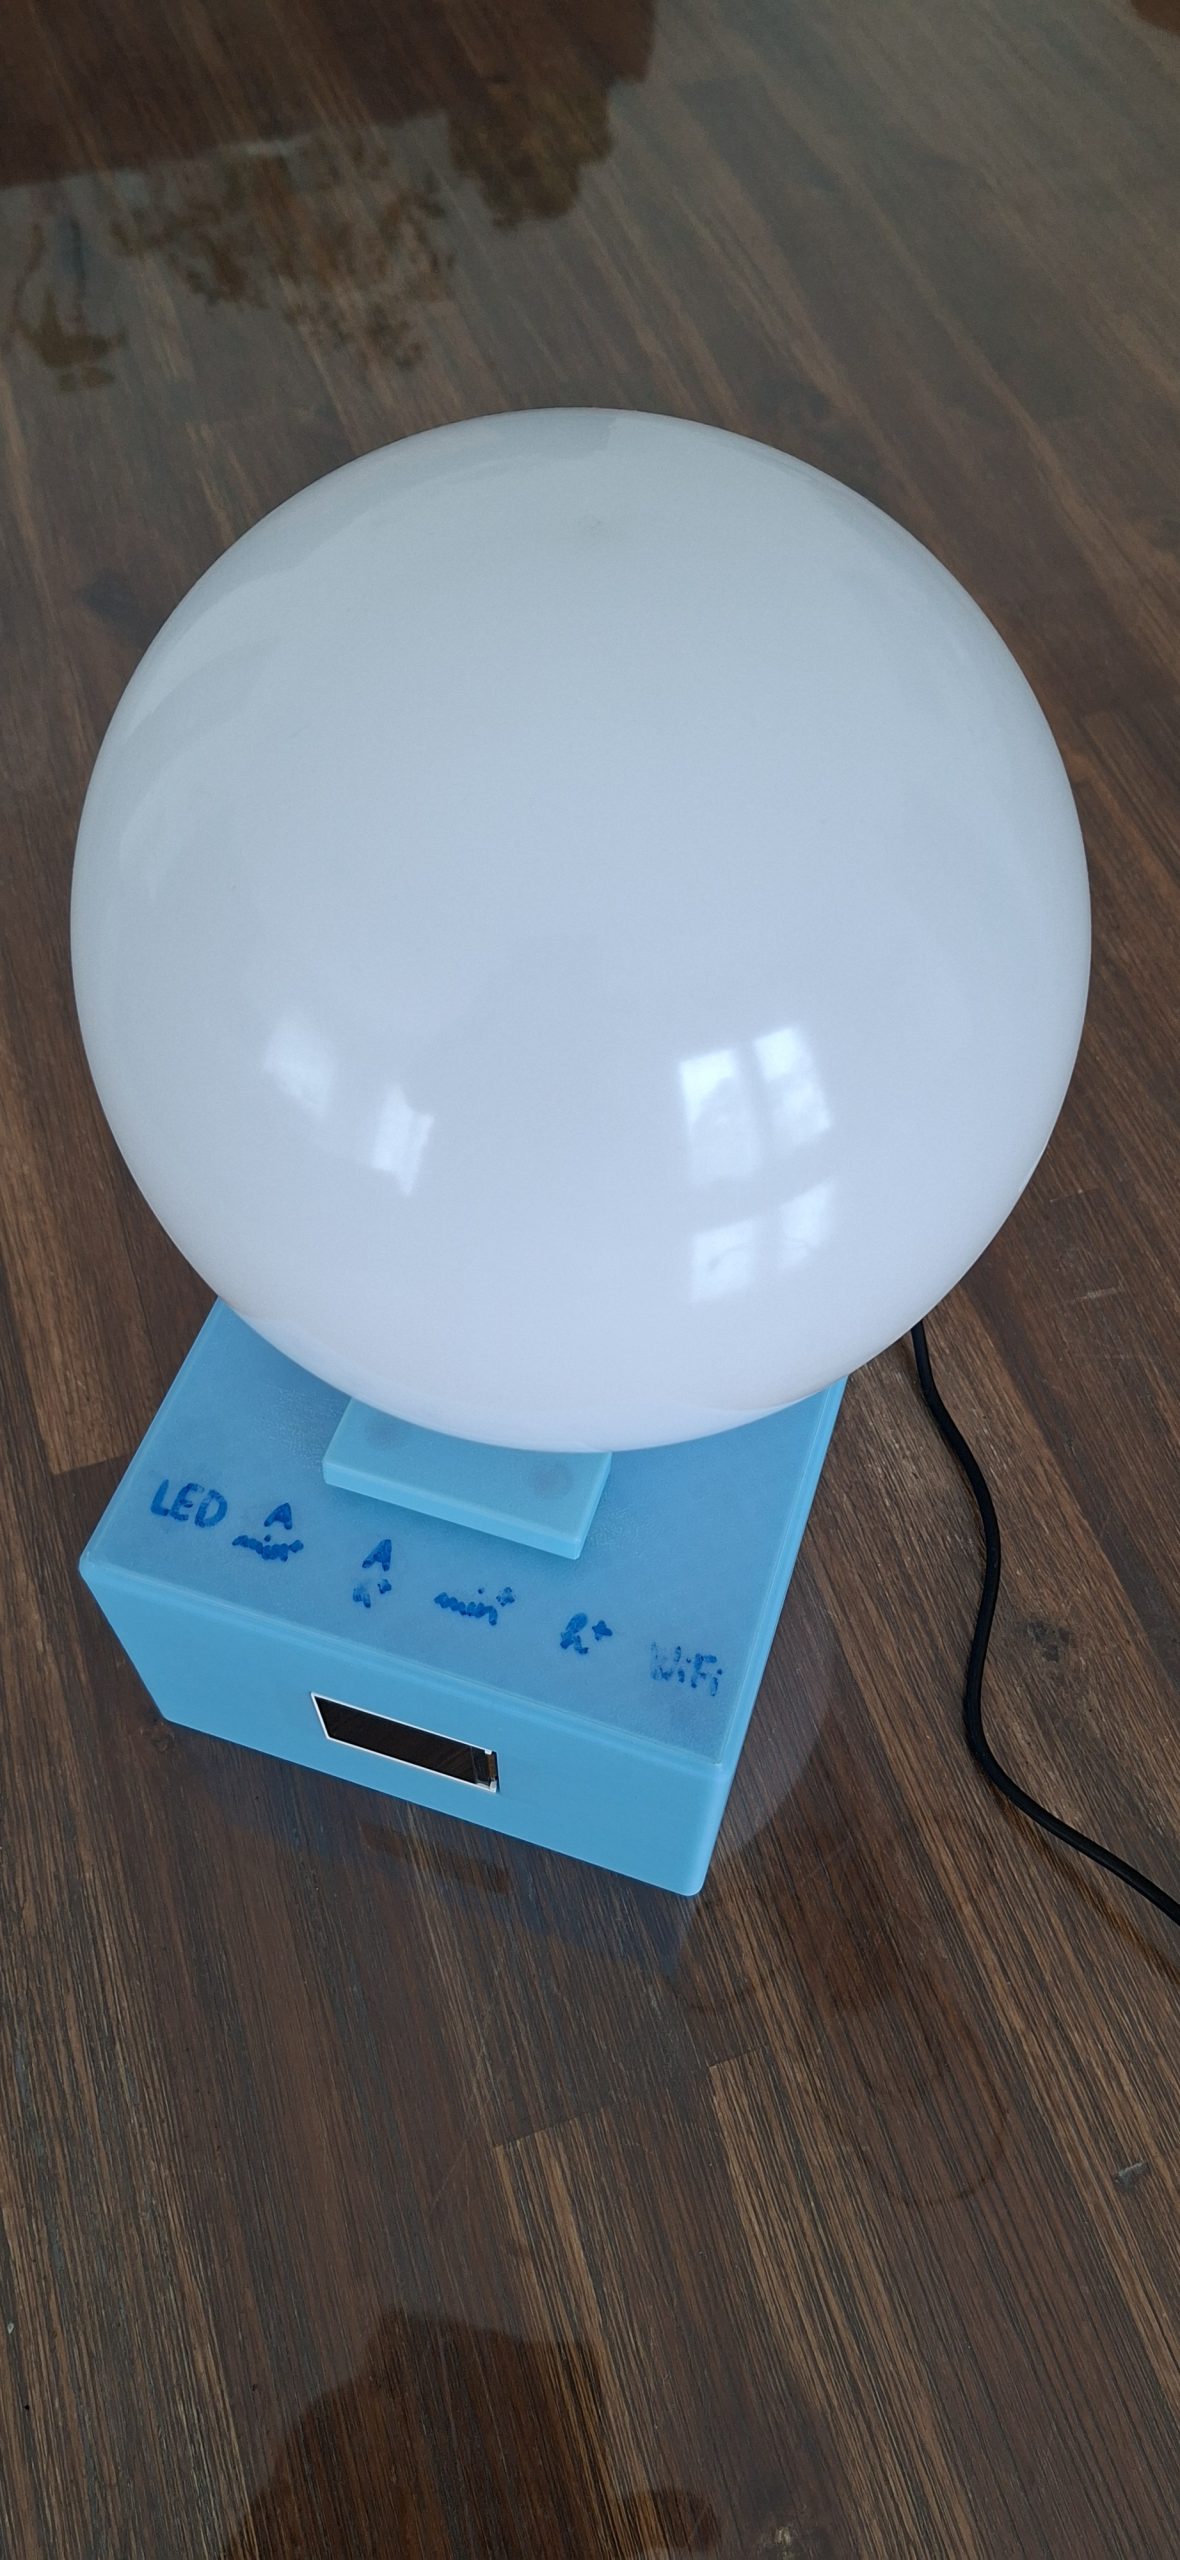
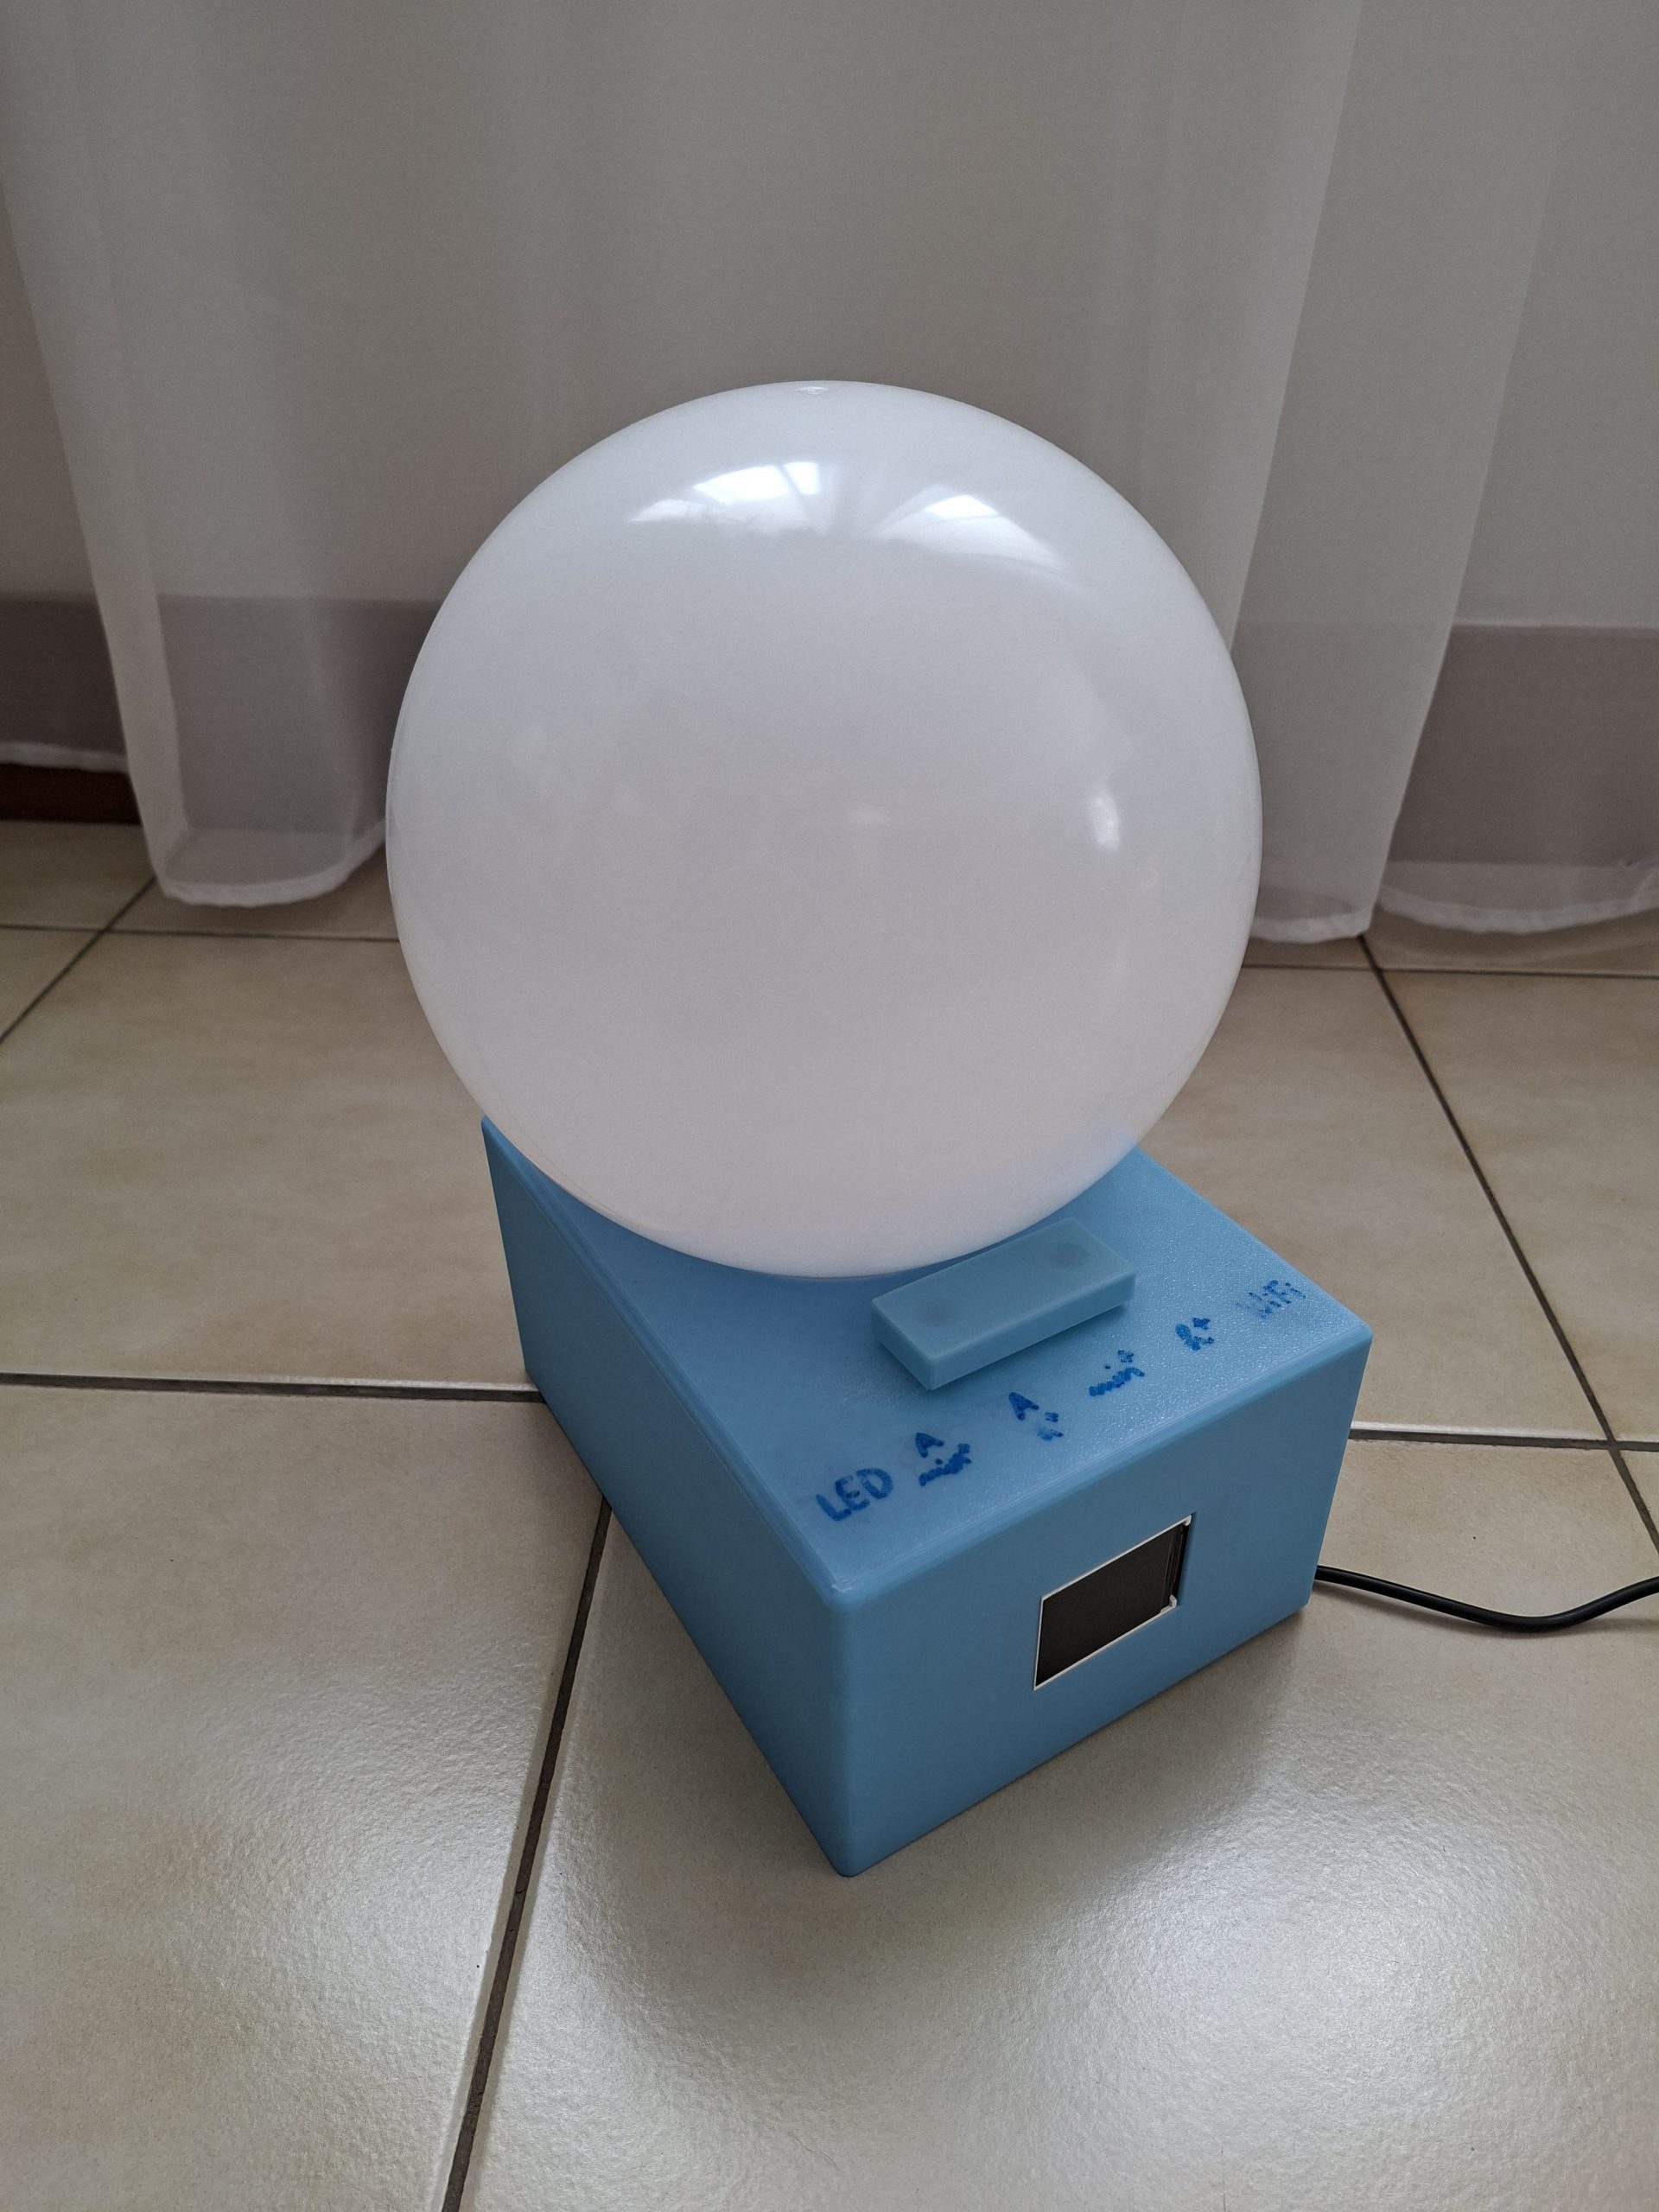
Création d’un réveil connecté : de l’idée au prototype

Se réveiller avec une alarme agressive, vérifier son téléphone dès le matin… Et si on pouvait faire mieux ? Si on pouvait décider de l’apparence de ce qui est plus qu’un simple réveil, mais un objet de décoration qu’on peut modifier suivant nos envies, nos humeurs en toute simplicité pour être de bonne humeur dès le matin.


L’idée du projet

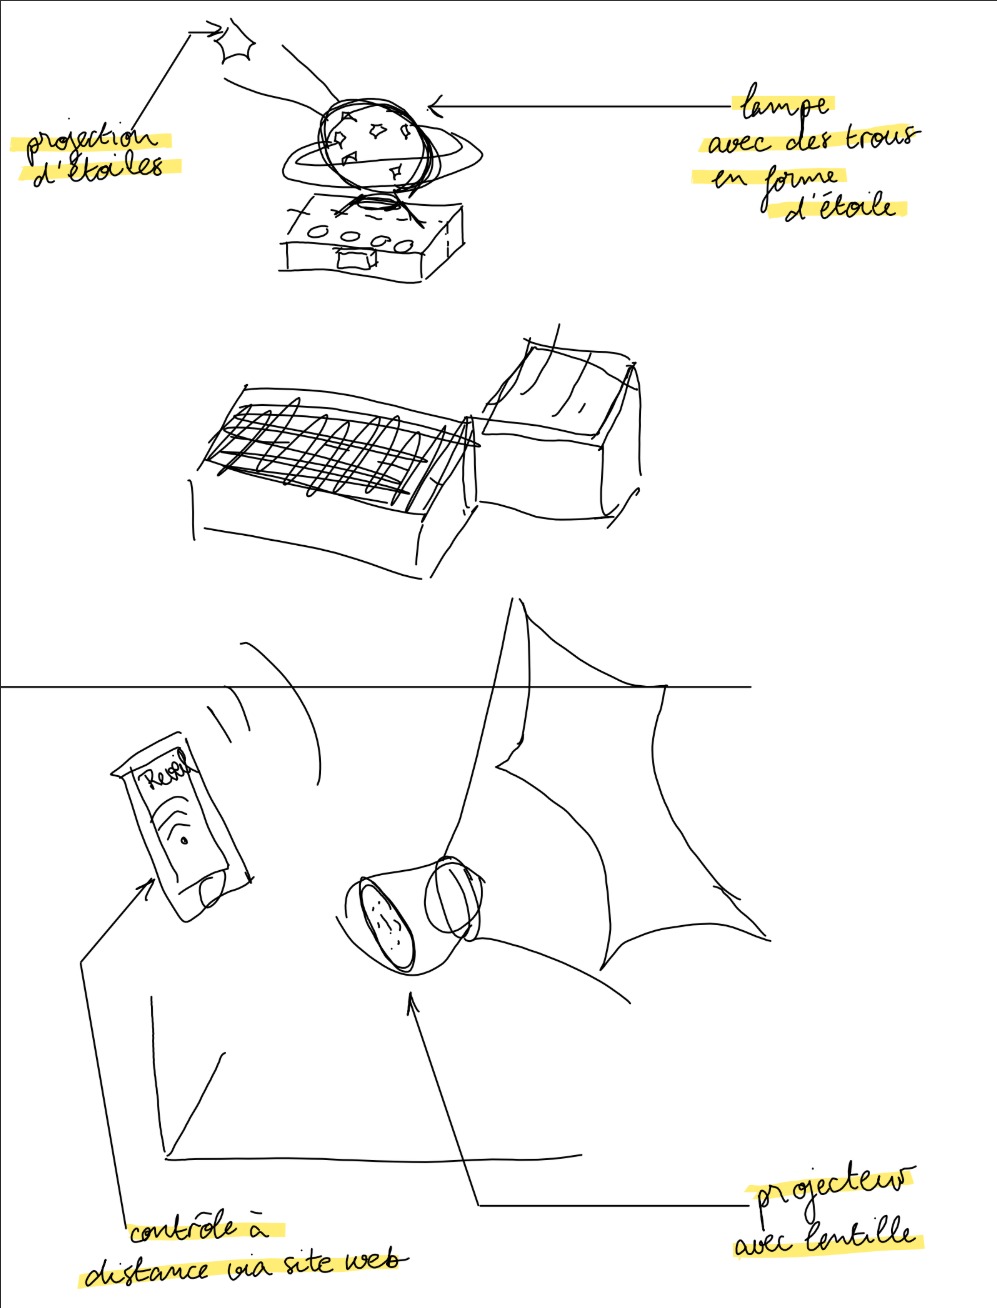
Nous avons voulu créer un réveil pour que l’utilisateur puisse le personnaliser depuis un téléphone. À ce moment-là, nous avons réfléchi à plusieurs designs et idées comme un réveil :

  • intégré dans une table de chevet
  • qui projette l’heure au plafond
  • qui projette des formes au moment de l’alarme
  • qui intègre une station météo pour savoir comment s’habiller
  • qui éjecte une hélice au déclenchement de l’alarme qui ne pourra s’arrêter qu’une fois celle-ci retrouvée et remise en place
  • qui joue la musique choisie par l’utilisateur
  • réglable en ligne

Le matériel et les choix techniques

  • Raspberry Pi Pico 2W (Wifi)
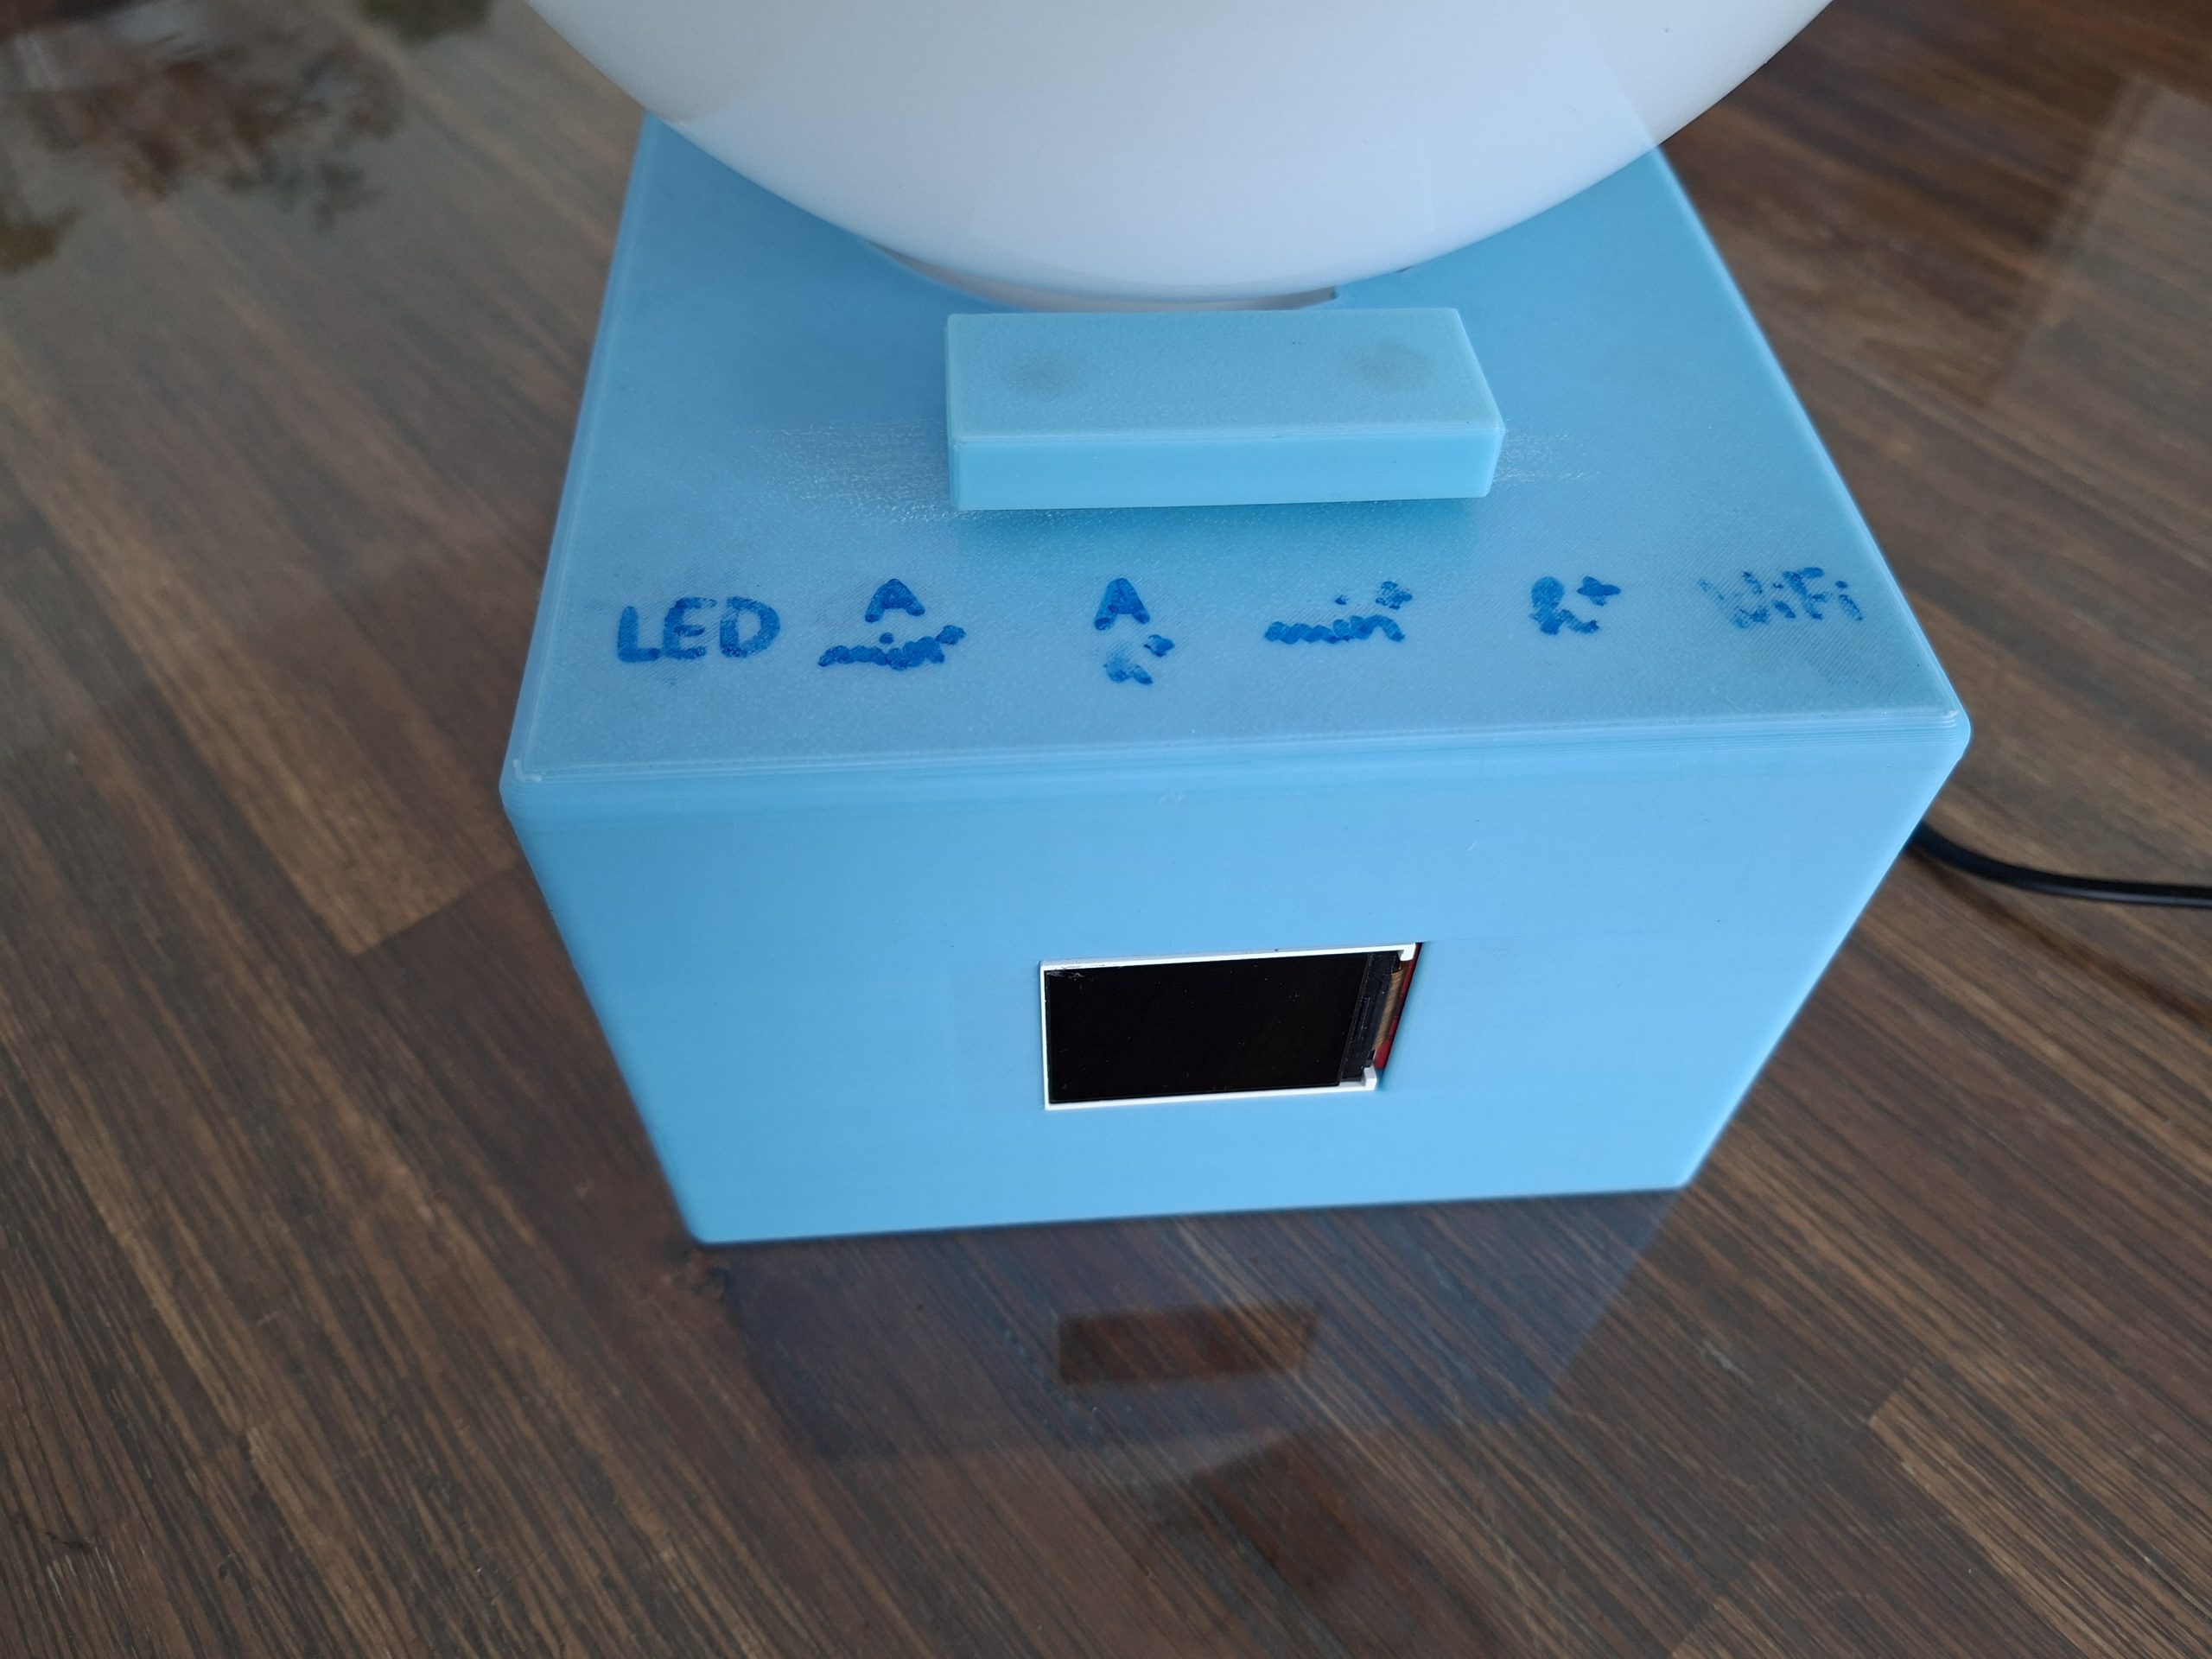
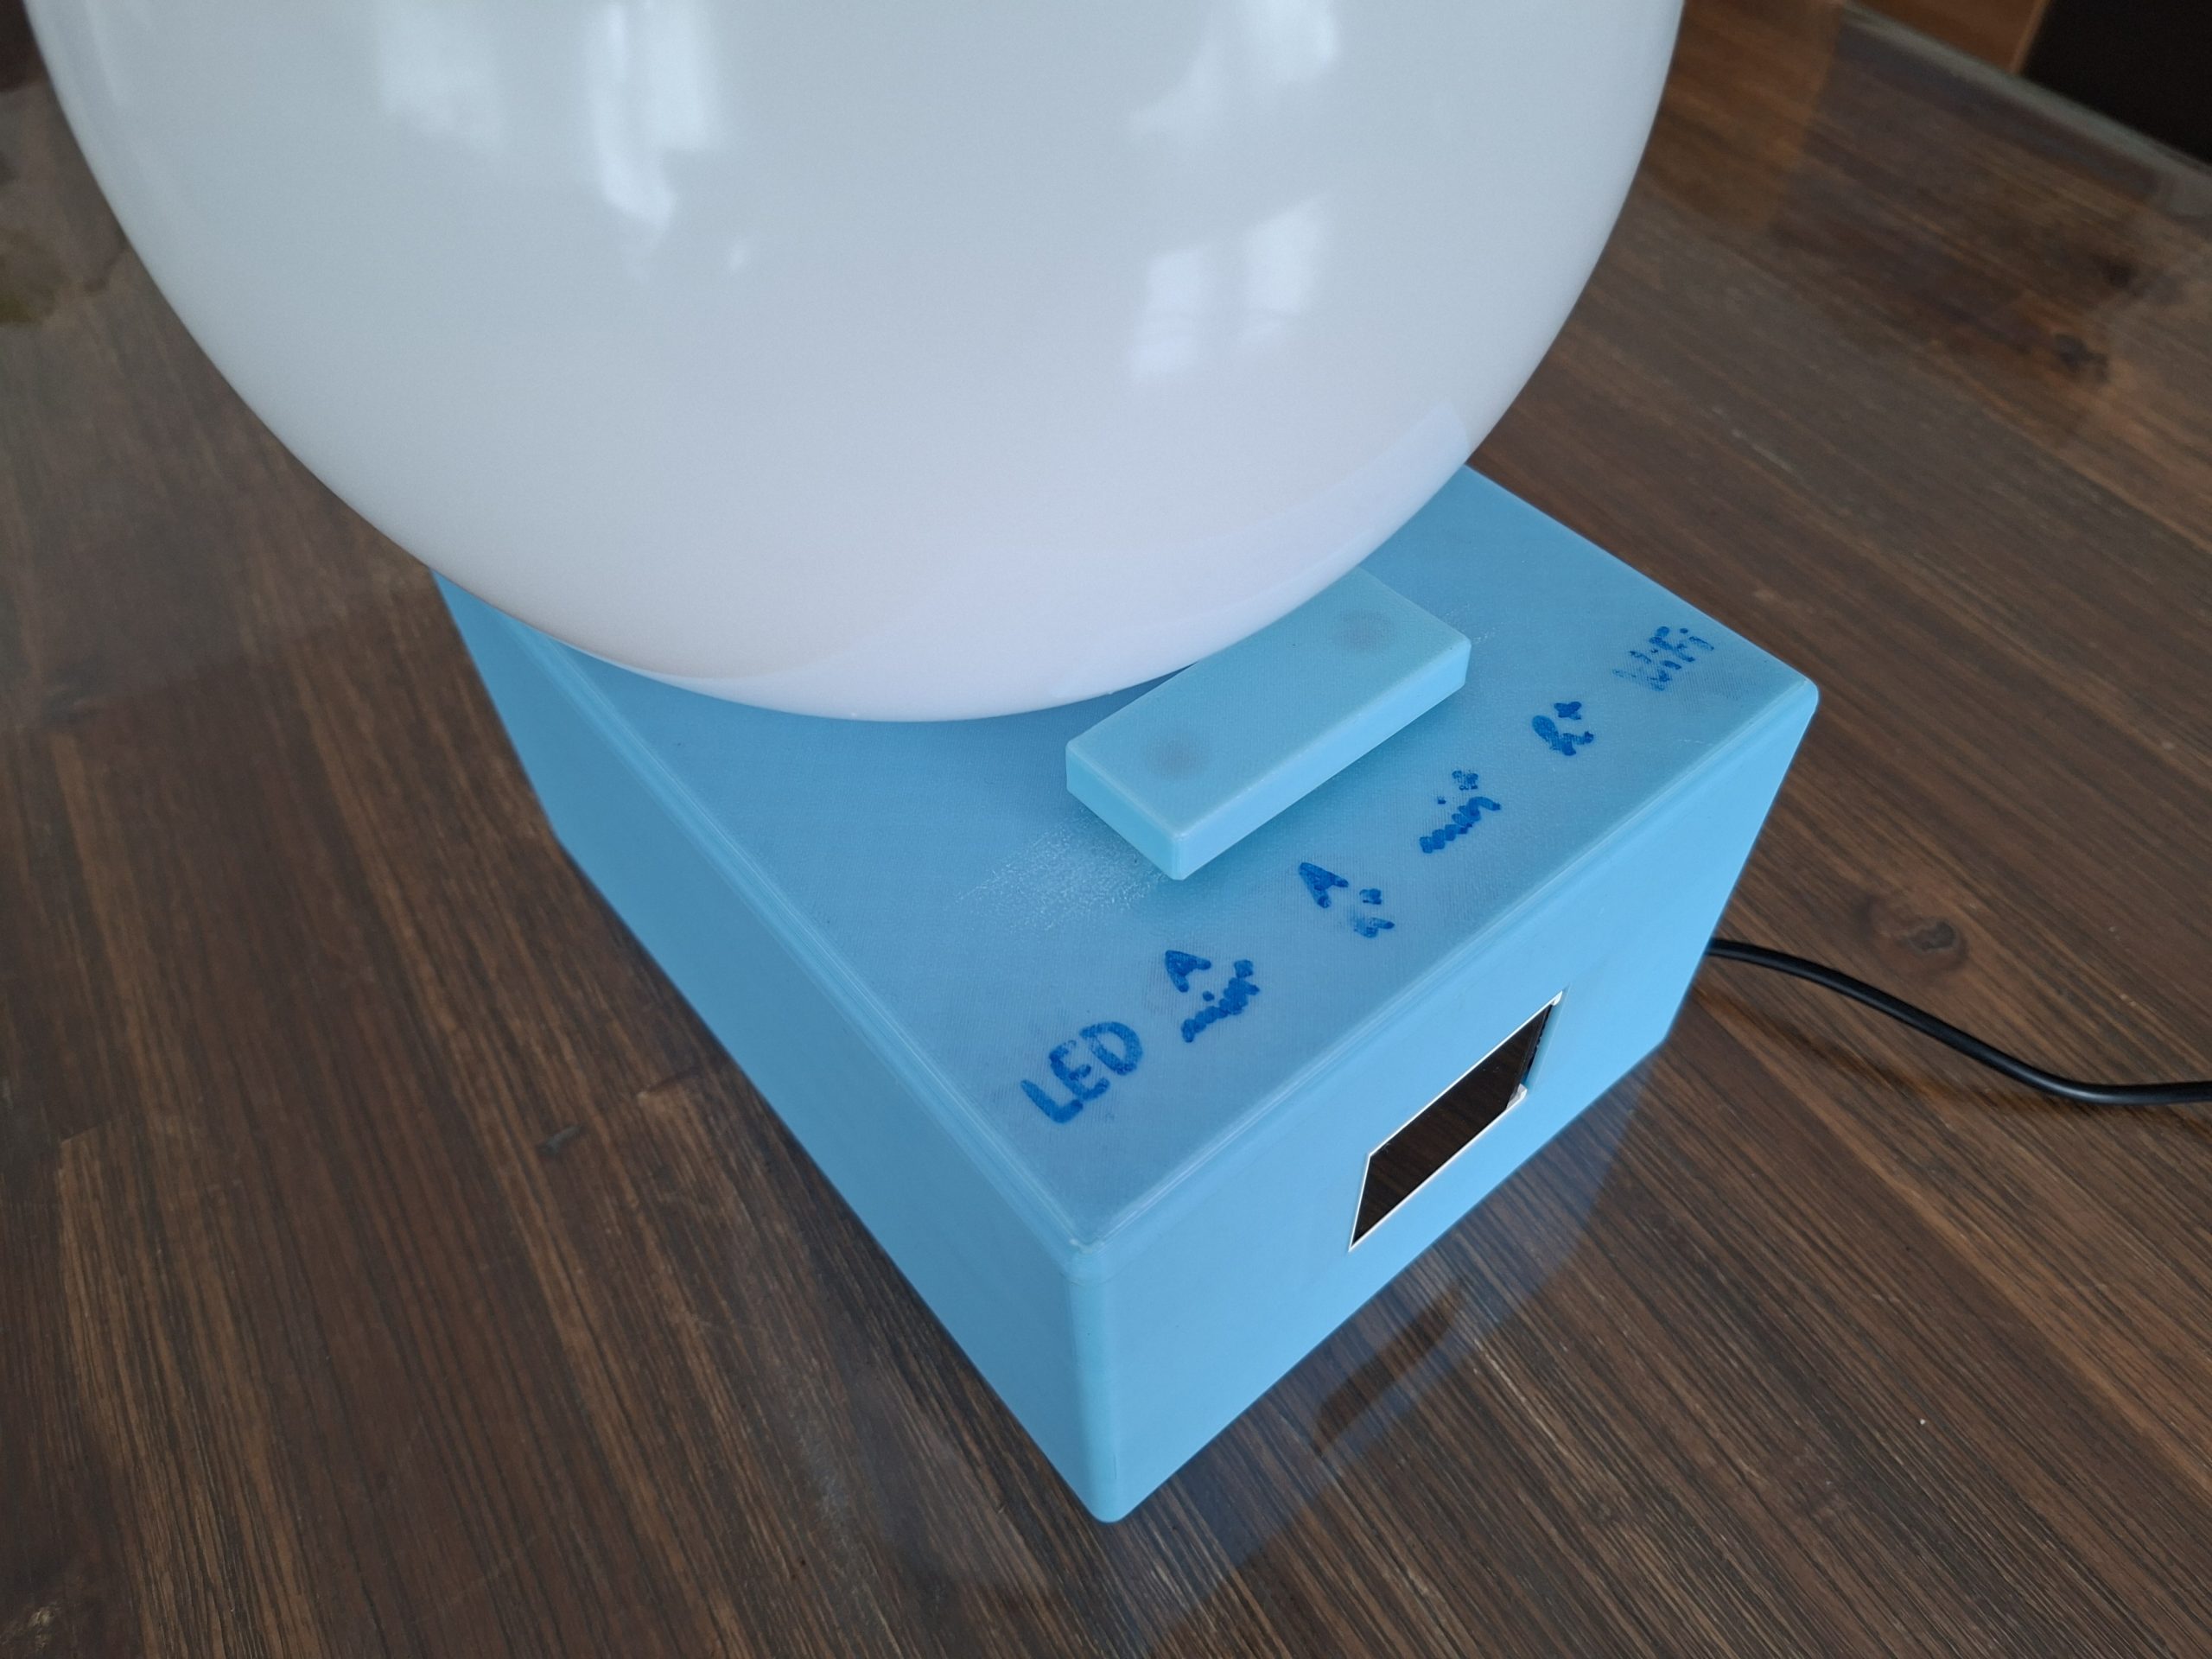
  • écran TFT
  • boutons
  • LEDs
  • boule de cristal
  • haut-parleur
  • des fils (beaucoup de fils)
  • 6 boutons tactiles
  • site web
  • breadboard

Premiers tests

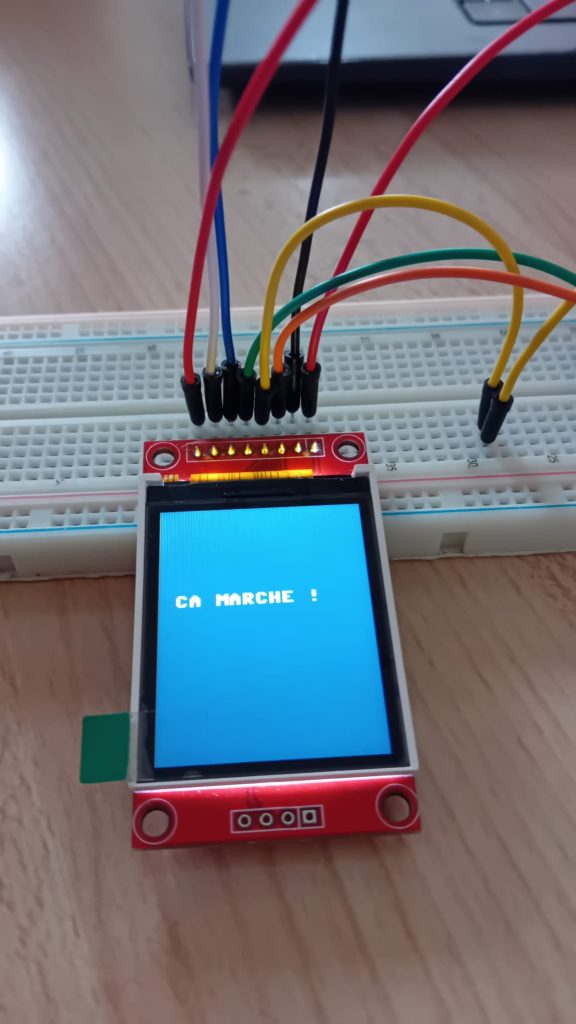
Nous avons commencé par essayer de faire fonctionner la pico en détectant seulement un appui sur un bouton pour allumer une LED. Puis rapidement nous avons fait nos premiers essais sur l’écran et étions capables d’écrire ce que nous voulions sur l’écran à l’aide d’une bibliothèque de code et de quelques lignes.

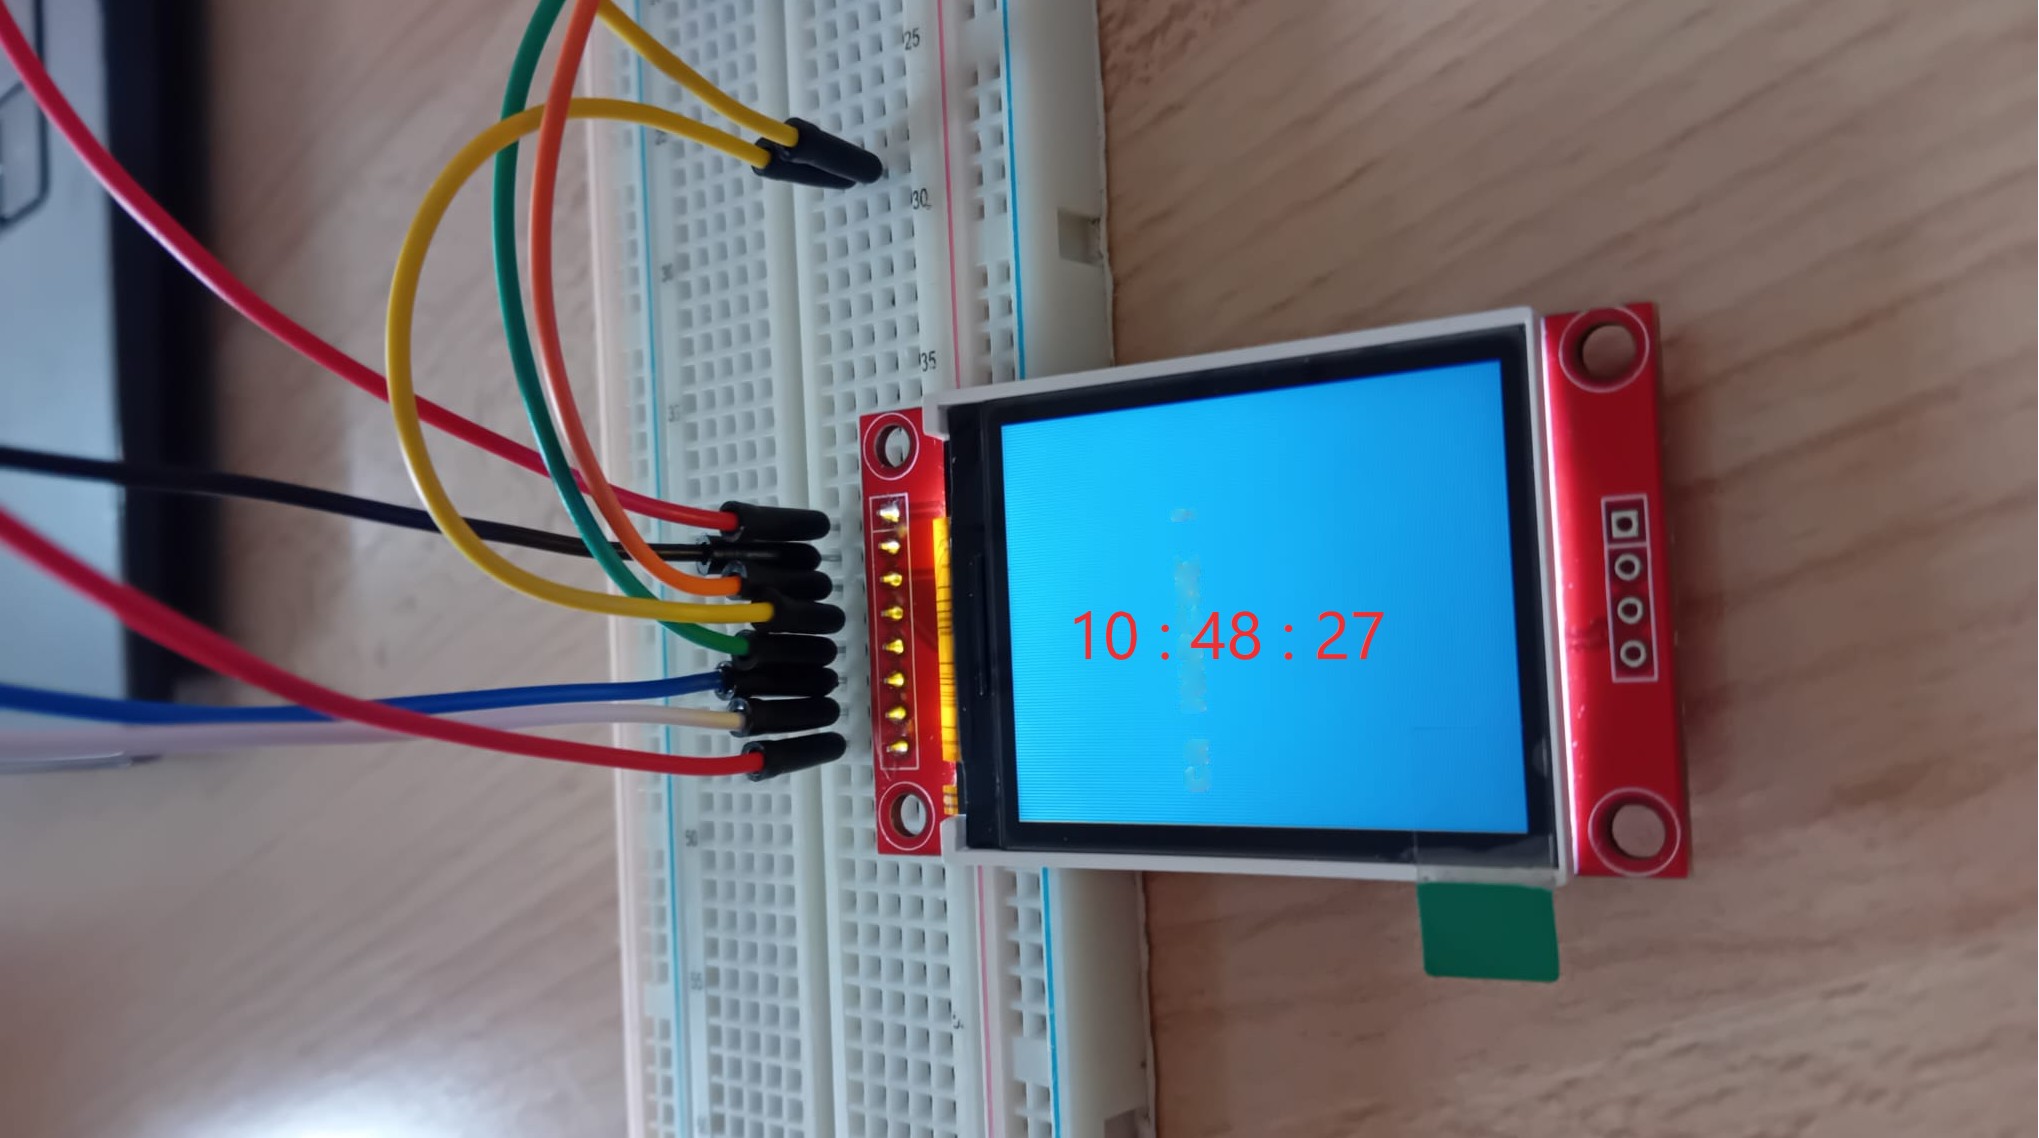
L’affichage de l’heure

Nous avons ensuite voulu afficher l’heure sur l’écran et à l’horizontale, pas à la verticale comme c’est écrit par défaut et en beaucoup plus gros. Nous avons donc dû trouver plus de documentation pour enrichir notre bibliothèque. De plus, l’heure devait venir d’internet comme sur nos téléphones pour que le réveil soit toujours à la bonne heure.

Avec ces quelques lignes, nous étions capables d’afficher l’heure française précise, actualisée toutes les 8 heures, avec l’affichage de l’heure de plusieurs couleurs possibles ainsi que différentes couleurs de fond d’écran.

Le site web

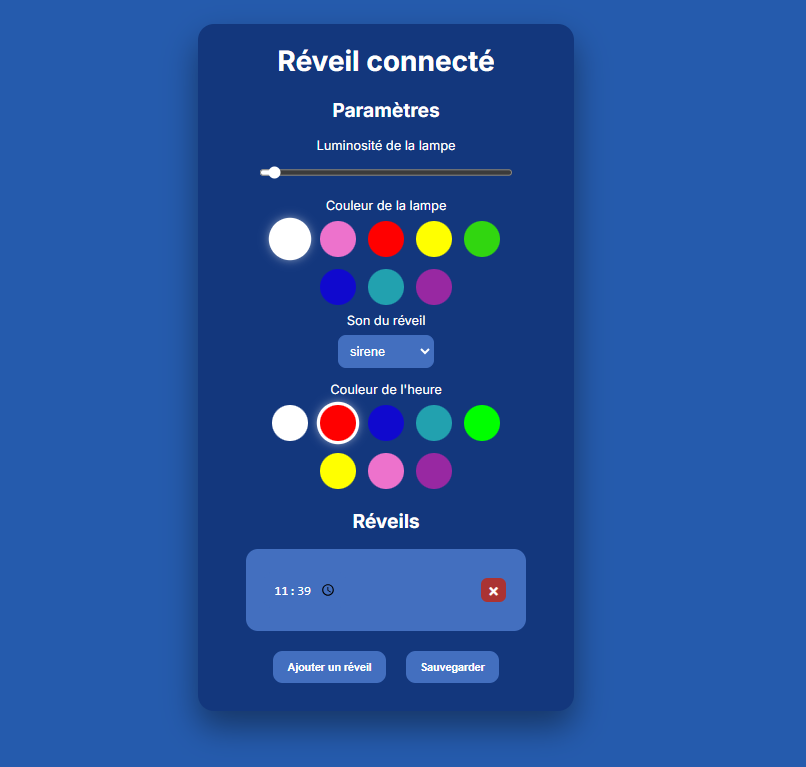
Étant donné que la Pico peut accéder à Internet, nous avons créé notre site web pour que l’utilisateur puisse modifier :

  • la luminosité de la LED
  • la couleur de la LED
  • le nom de l’alarme
  • la couleur de l’heure

Nous avons donc pu réutiliser des compétences que nous avions acquises lors de la prépa en HTML et avons pu programmer cette page HTML :

http://reveilconnectepersonnalise.atwebpages.com/reveil.php

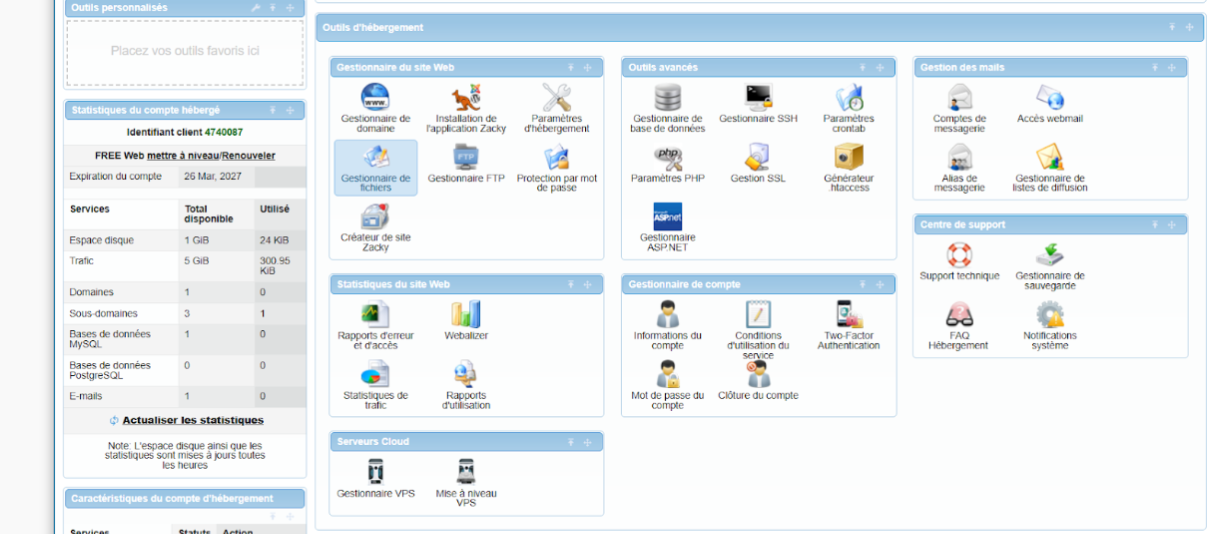
Nous avons ensuite hébergé notre site web que nous avons transformé en fichier php et créé un fichier de sauvegarde pour que les modifications restent appliquées après actualisation de la page grâce à ce site web :

https://cp1.awardspace.net/start/

Les interactions (boutons + manuel)

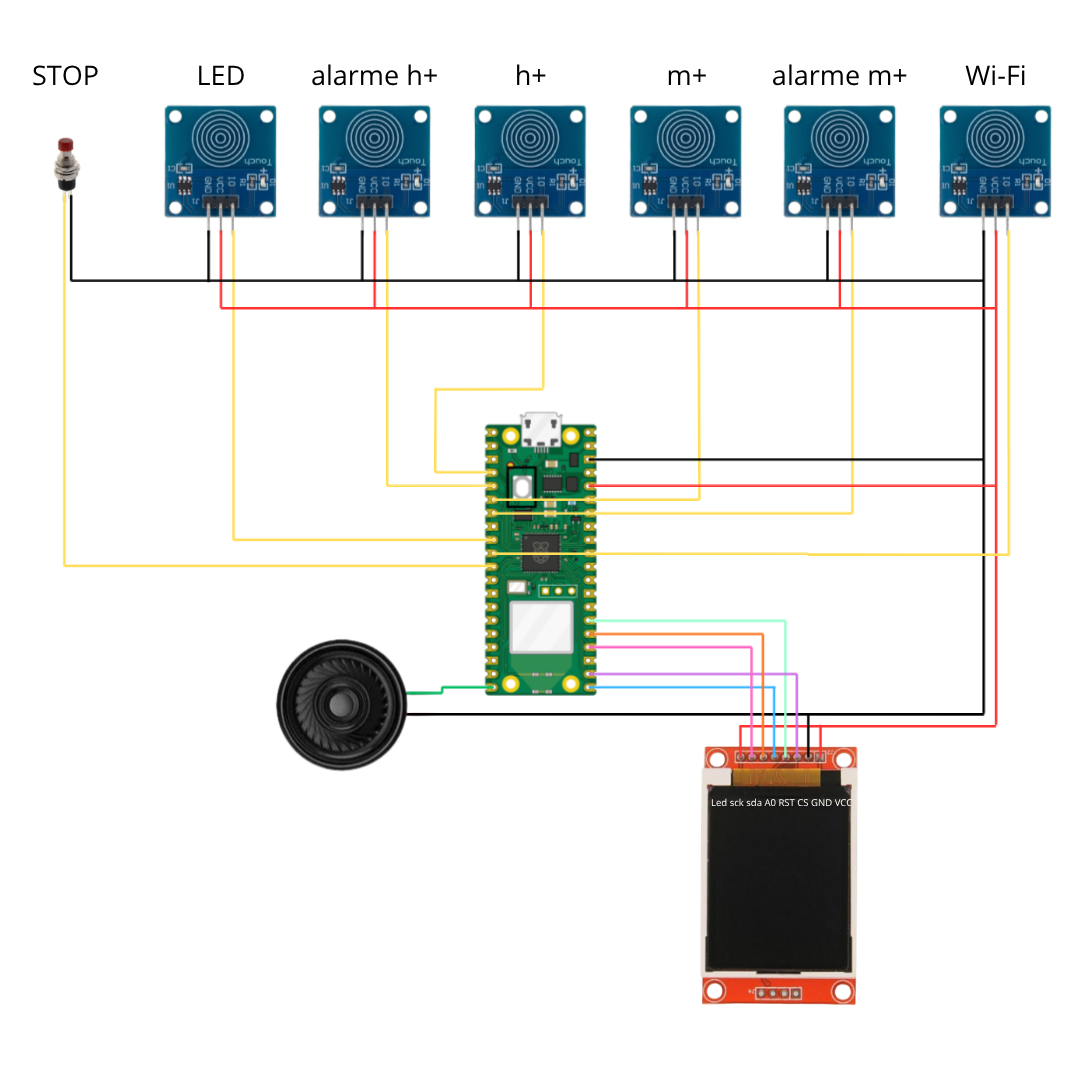
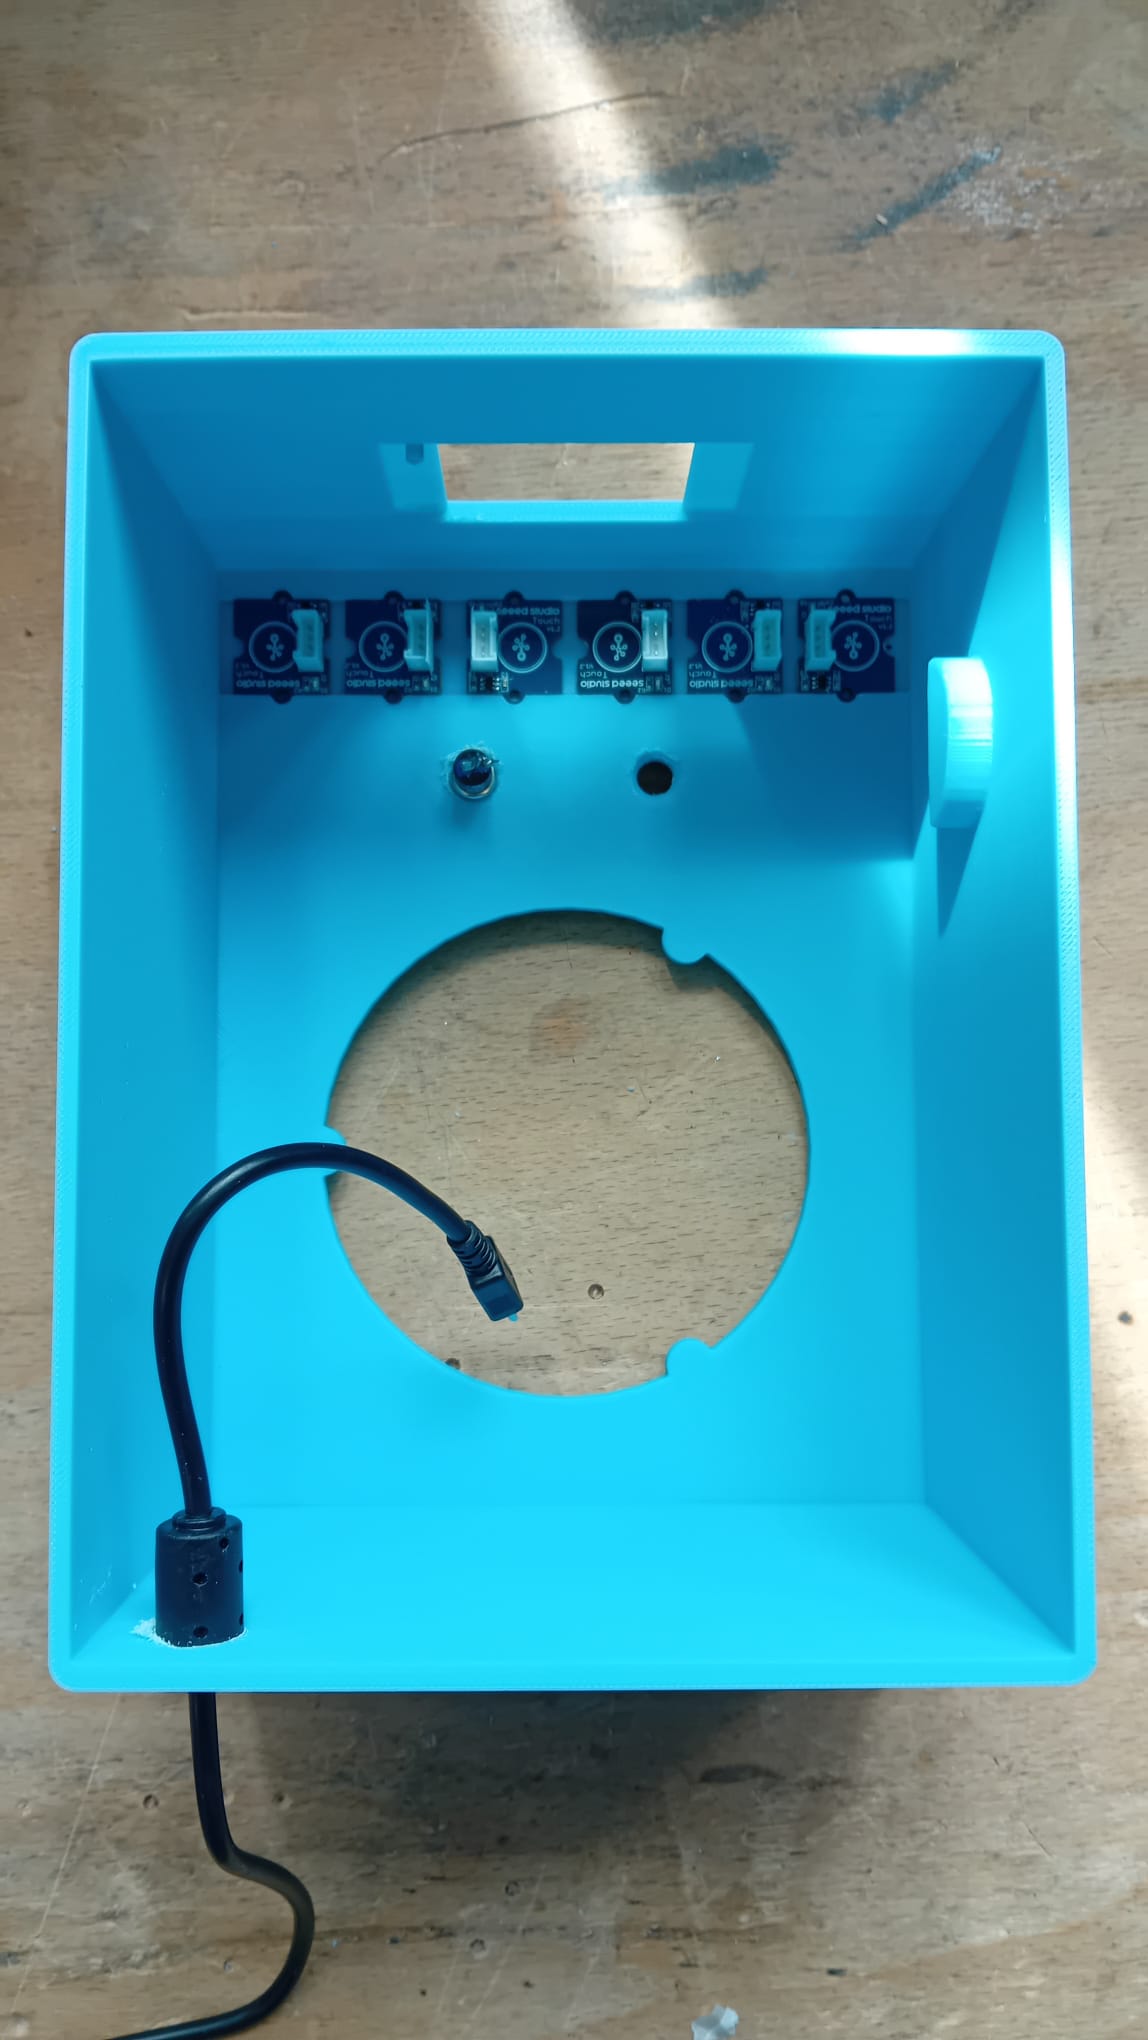
Nous avons ensuite pensé le réveil pour qu’il puisse fonctionner sans être connecté à Internet grâce à des boutons tactiles pour un design plus doux.

  • 1 bouton pour ajouter des heures
  • 1 bouton pour ajouter des minutes
  • 1 bouton pour ajouter des heures à l’alarme
  • 1 bouton pour ajouter des minutes à l’alarme
  • 1 bouton pour allumer les LED
  • 1 bouton pour actualiser la connexion Wi-Fi / ou s’y connecter
  • 2 boutons-poussoirs (reliés) pour arrêter l’alarme

Lors de cette étape, nous avons supprimé 4 boutons qui avaient pour utilité de retirer des heures ou des minutes à l’heure ou à l’alarme, mais qui nous semblaient superflus puisqu’il suffit de passer 23 heures ou 59 minutes pour revenir à 0.

Nos difficultés

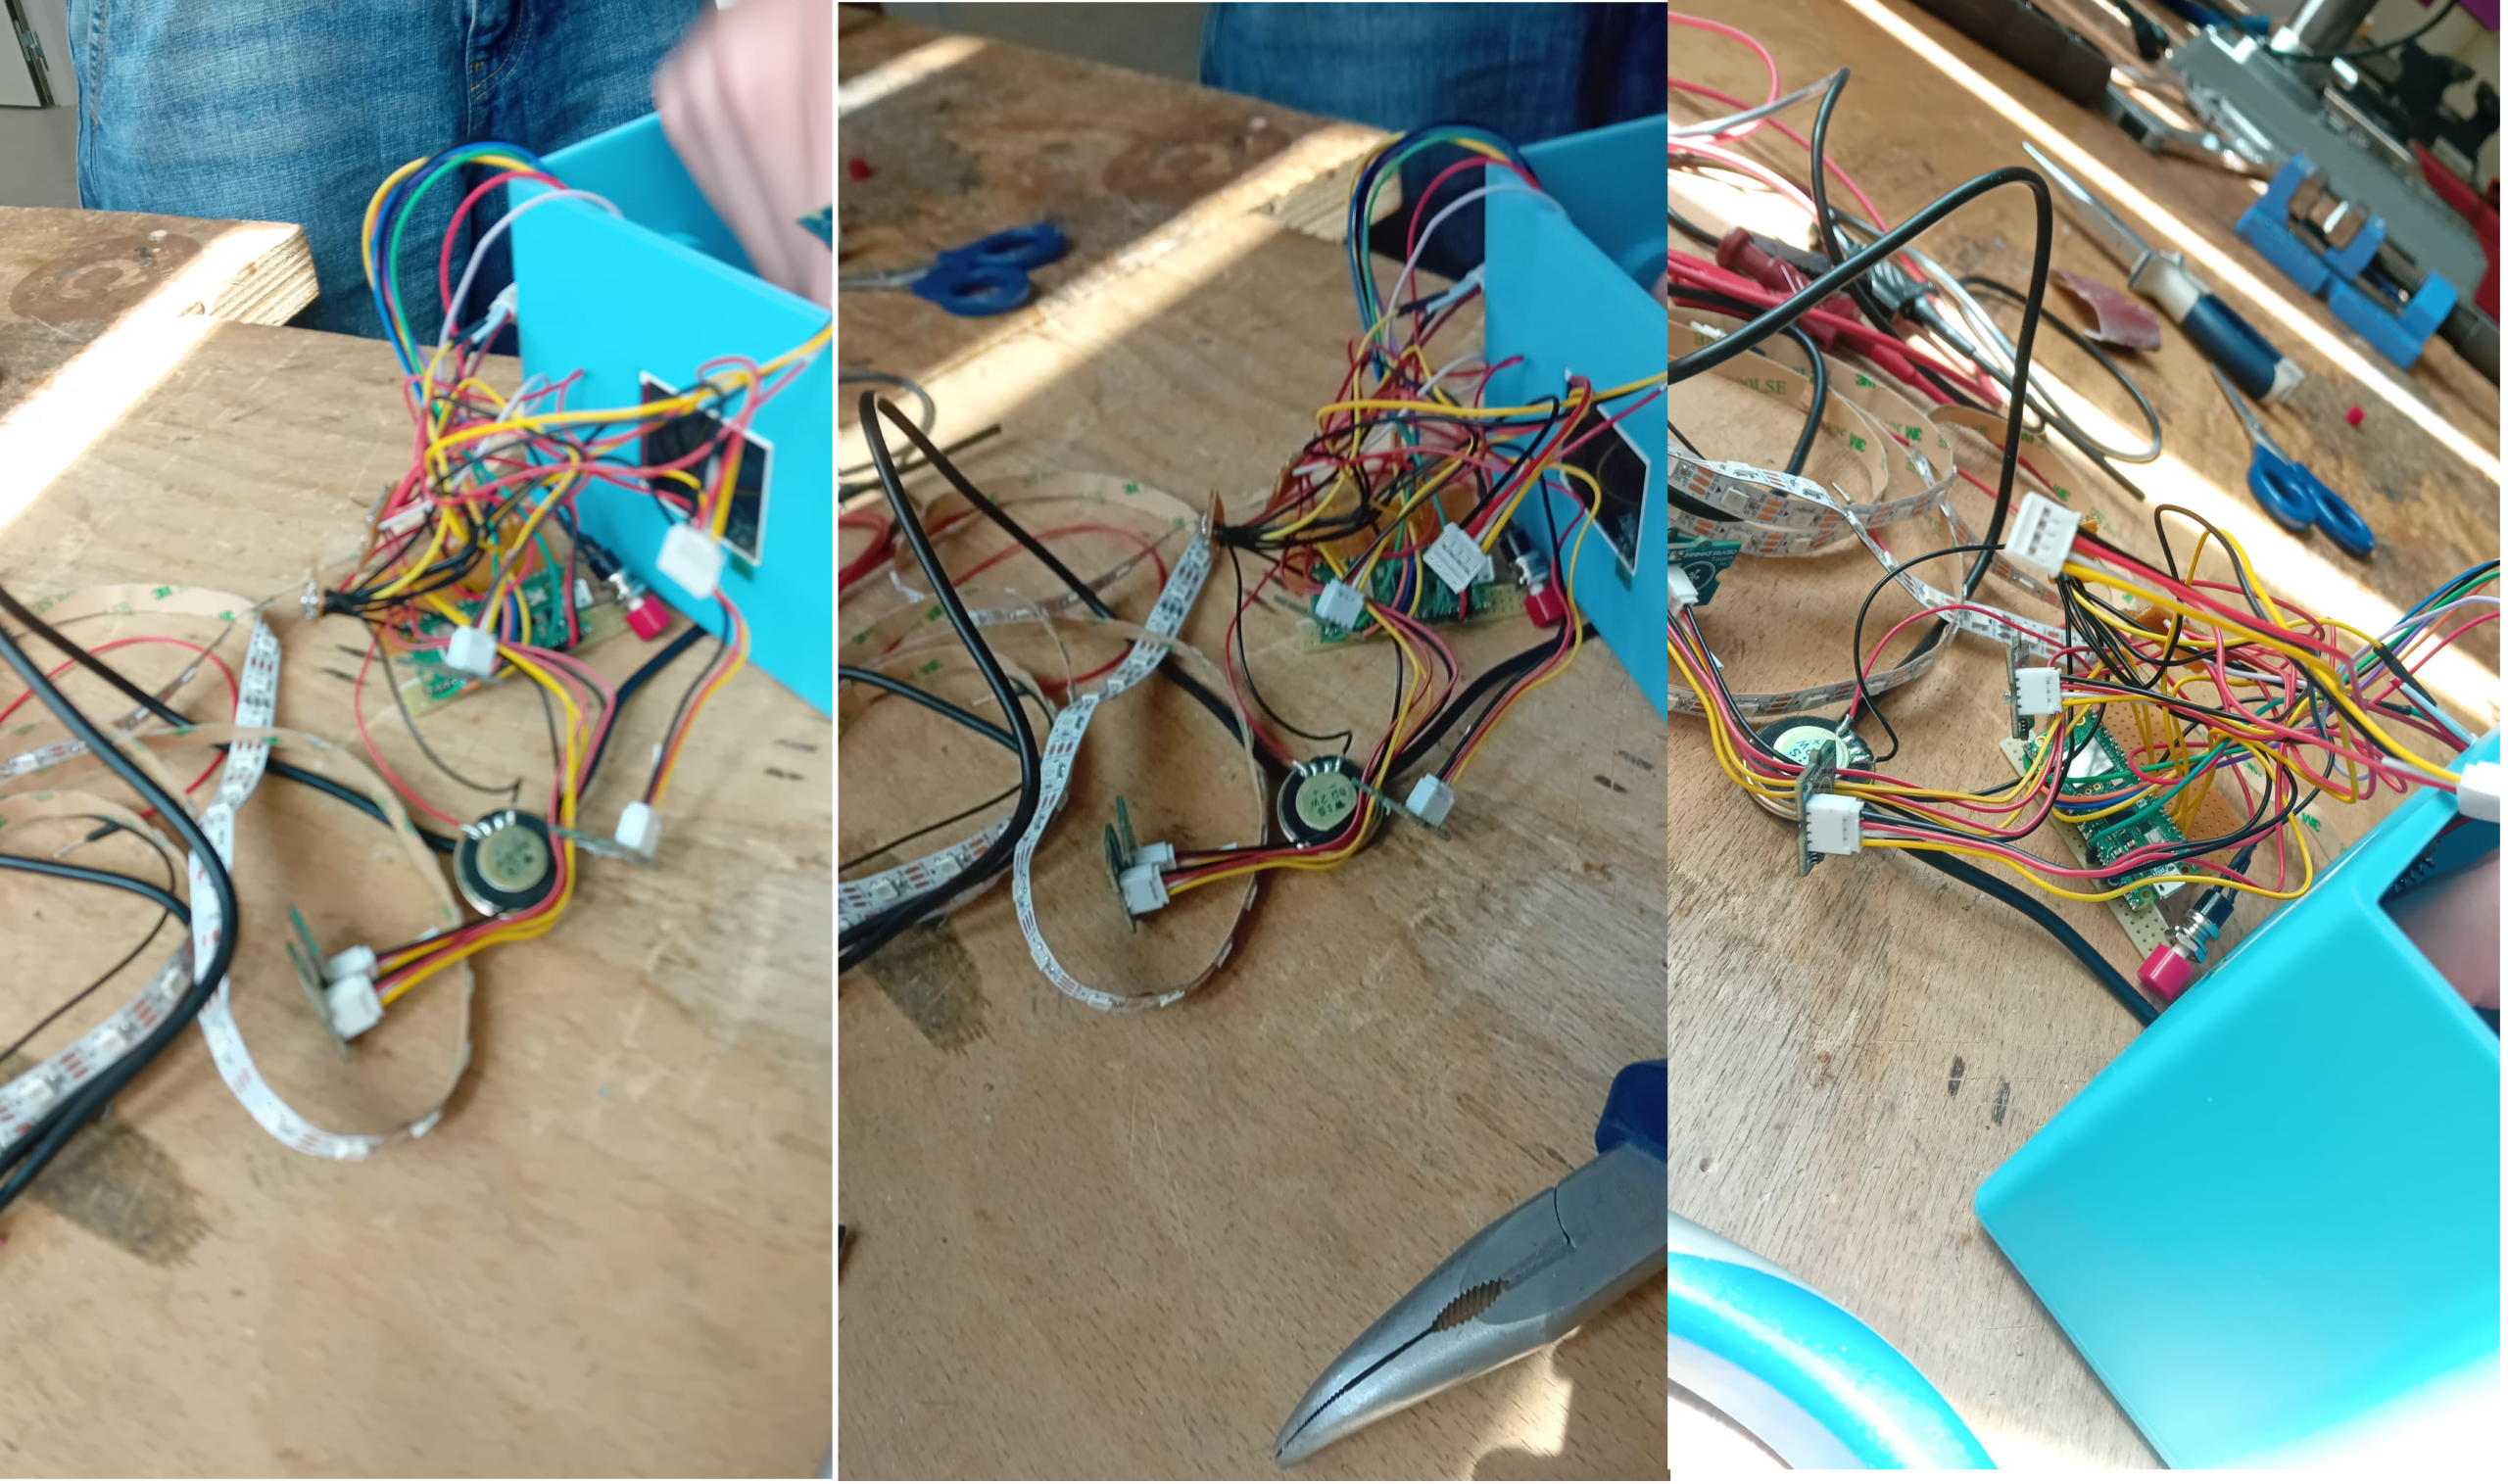
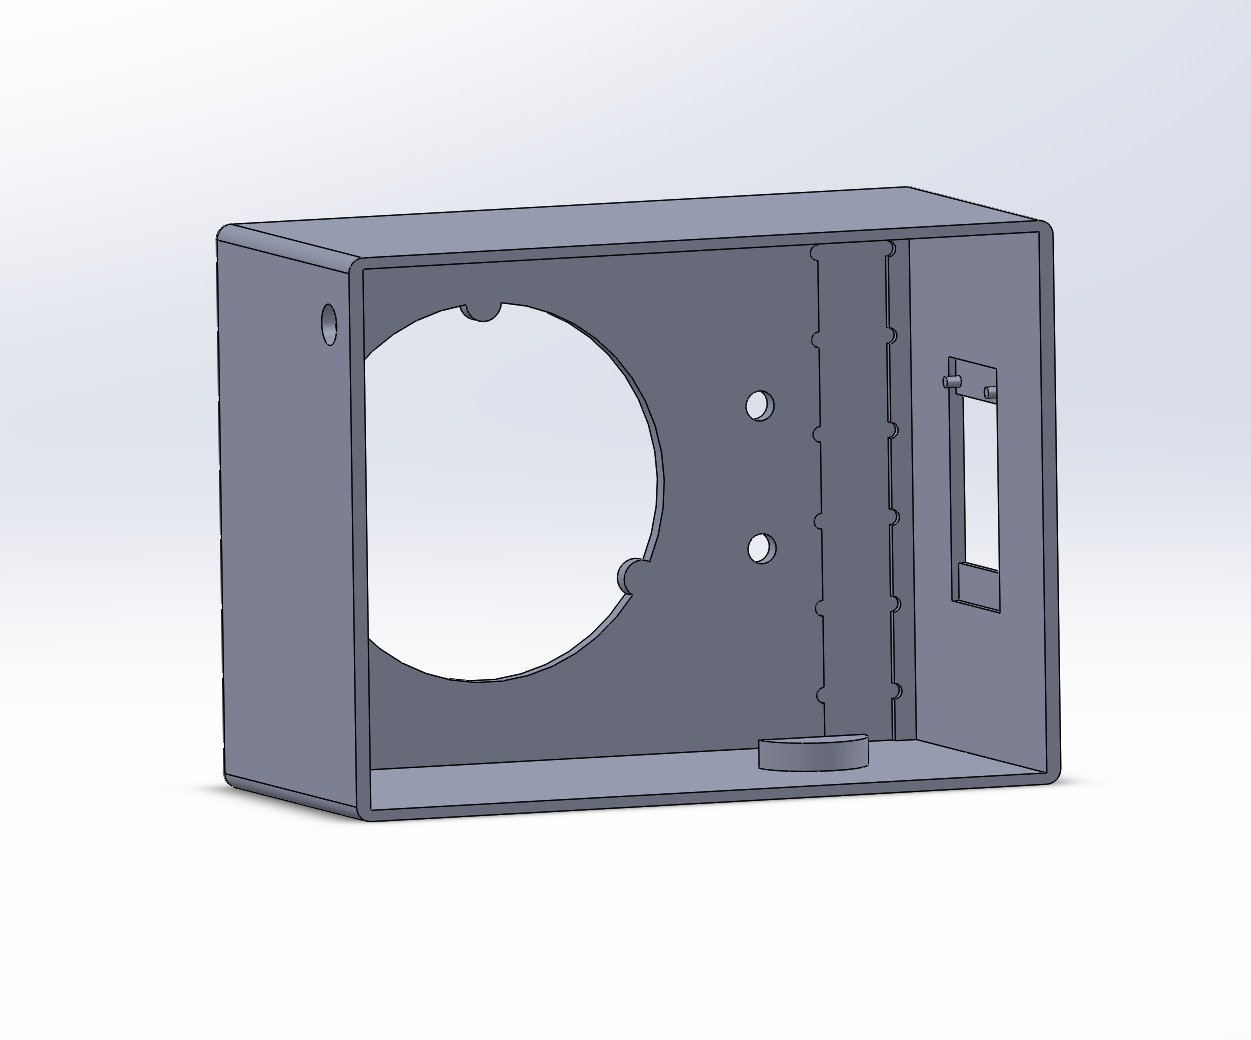
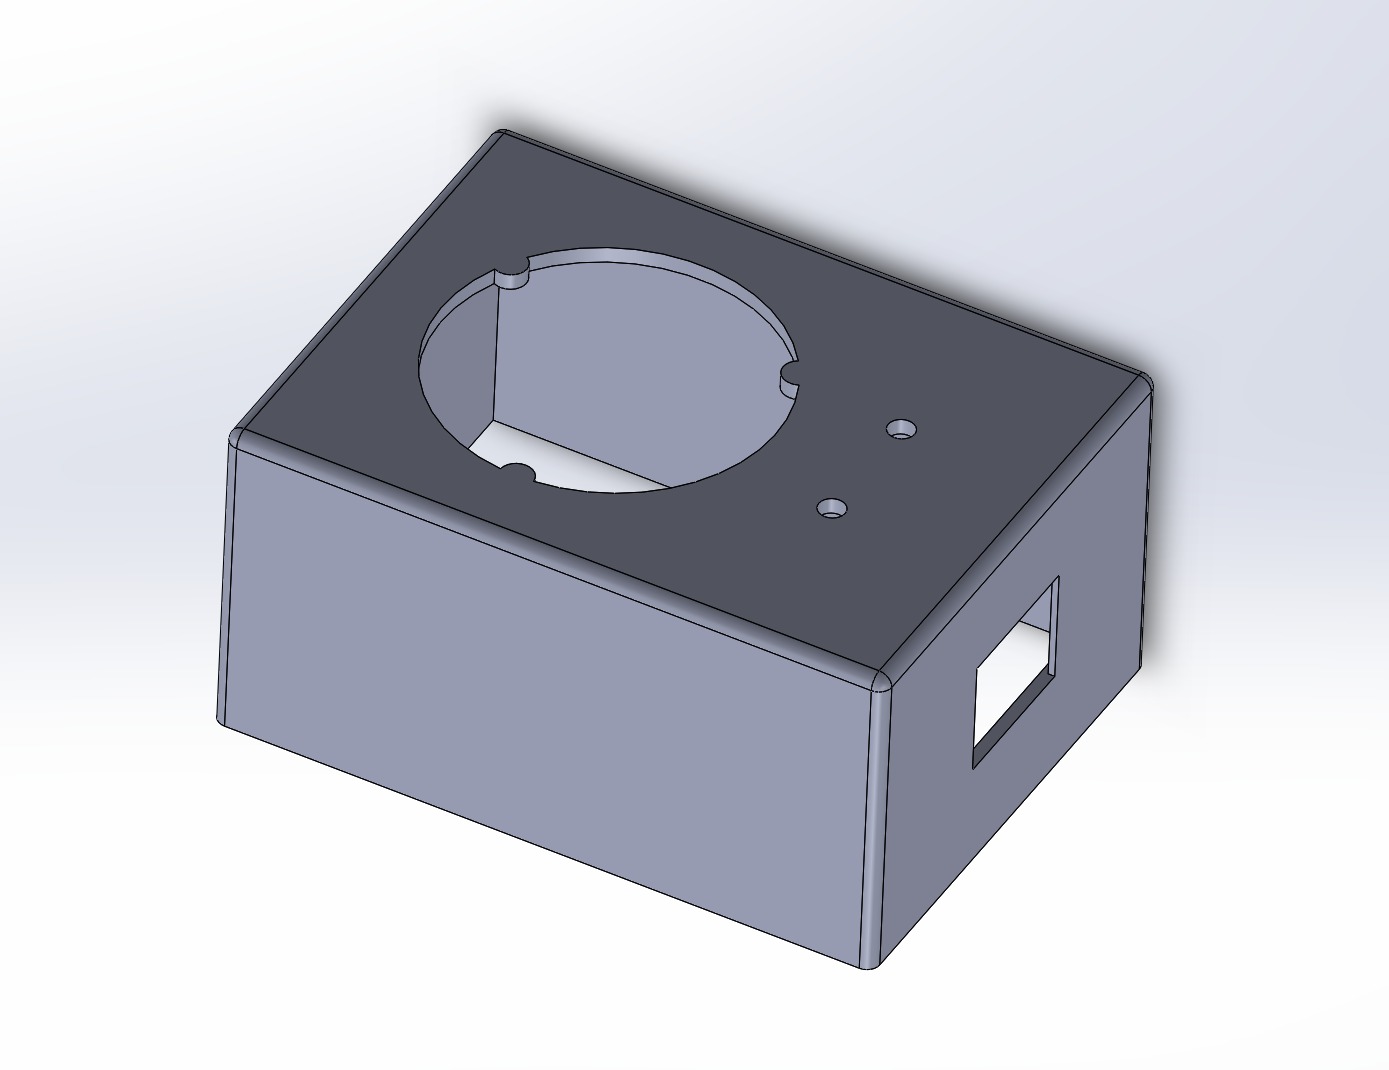
Les difficultés ont été nombreuses lors de ce projet, nous avons eu des soucis pour héberger notre site web, puisque celui que nous utilisions a disparu d’un jour à l’autre. Nous avons eu des problèmes d’impression 3D car notre première impression était disproportionnée et il y avait trop de matière entre les boutons tactiles et la surface, ce qui les rendait inutilisables. De plus, l’ouverture était mal orientée, ce qui rendait l’accès à l’intérieur du réveil très difficile pour procéder au montage. Pour terminer, nous avons eu un gros souci de soudure et de court-circuit. Alors que nous travaillions sur le projet, nous nous sommes rendu compte que la carte chauffait. Nous nous sommes alors rendu compte que le projet était en court-circuit à cause d’une mauvaise soudure de l’écran. Nous avons donc ressoudé l’écran. Cependant, le dernier jour de projet, tout a totalement grillé. Nous avons donc tout recommencé avec une nouvelle carte, avec laquelle tout fonctionnait beaucoup mieux pendant quelques minutes, il n’y avait plus de faux contacts mais soudainement tout a à nouveau grillé, cette fois très probablement à cause de l’aimant du haut-parleur qui s’est collé à l’alimentation et a créé un court-circuit. Pour terminer avec les difficultés rencontrées, nous avons longtemps travaillé sur le fait que l’utilisateur puisse choisir ses sons d’alarme en les téléchargeant sur la carte SD. Cependant, nous n’avons pas réussi à faire fonctionner le lecteur MP3 correctement, donc nous avons abandonné cette idée.

Le produit final

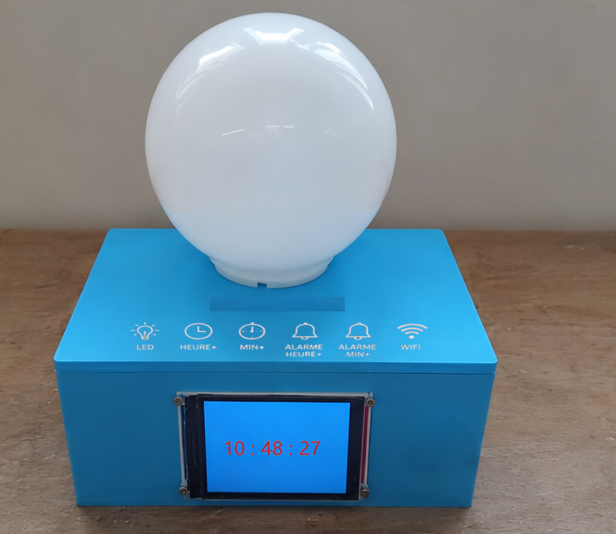
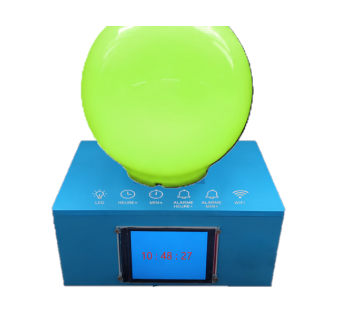
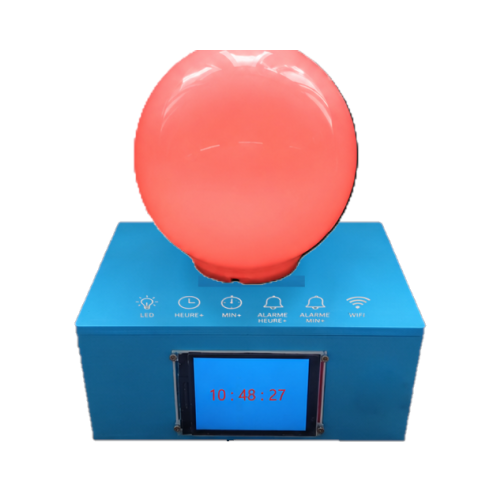
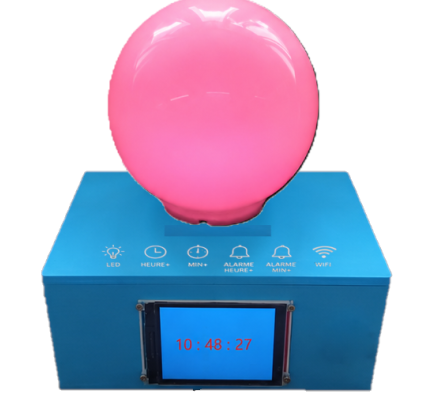
Finalement, nous avons un réveil avec un code fonctionnel, qui permet de modifier l’heure et les minutes manuellement ou de le faire automatiquement en étant connecté à internet. Le tout relié à un site web fonctionnel qui permet de modifier les apparences du réveil aussi bien pour la LED que pour l’écran ainsi qu’une interface qui permet de programmer des alarmes avec une alarme personnalisable parmi une liste de choix.

Ce qu’on améliorerait

Actuellement, le réveil est évidemment améliorable puisque la pico est grillée, donc toutes les fonctionnalités sont inutilisables. En revanche, l’écran n’est probablement pas utilisé à son plein potentiel et, pour l’utilisation que nous en avons, je pense qu’une matrice LED serait plus pertinente. De plus, si nous avions eu plus de temps, nous aurions mieux pris notre temps pour apprendre à souder puis souder. Concernant le design, nous aurions pu utiliser du bois pour une esthétique plus raffinée.

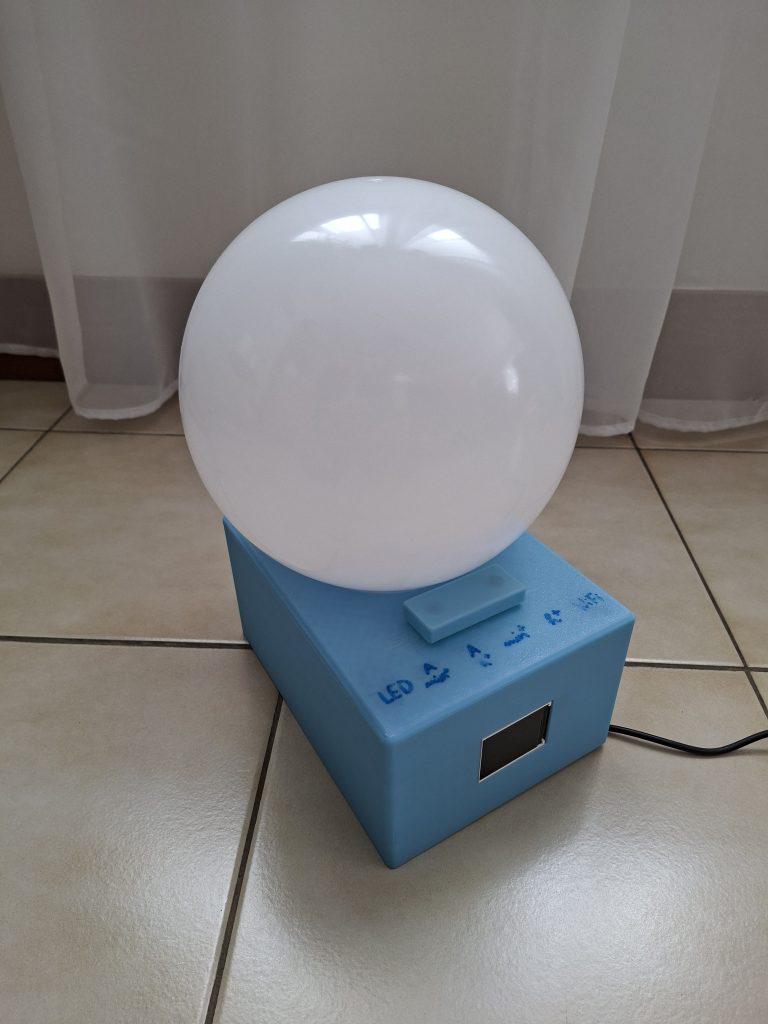
Apparence espérée du projet

Écrit par : Ronan MEZIERE Joséphine BERGER & Anthéa BOTTAREAU

Un Simon… en version XXL

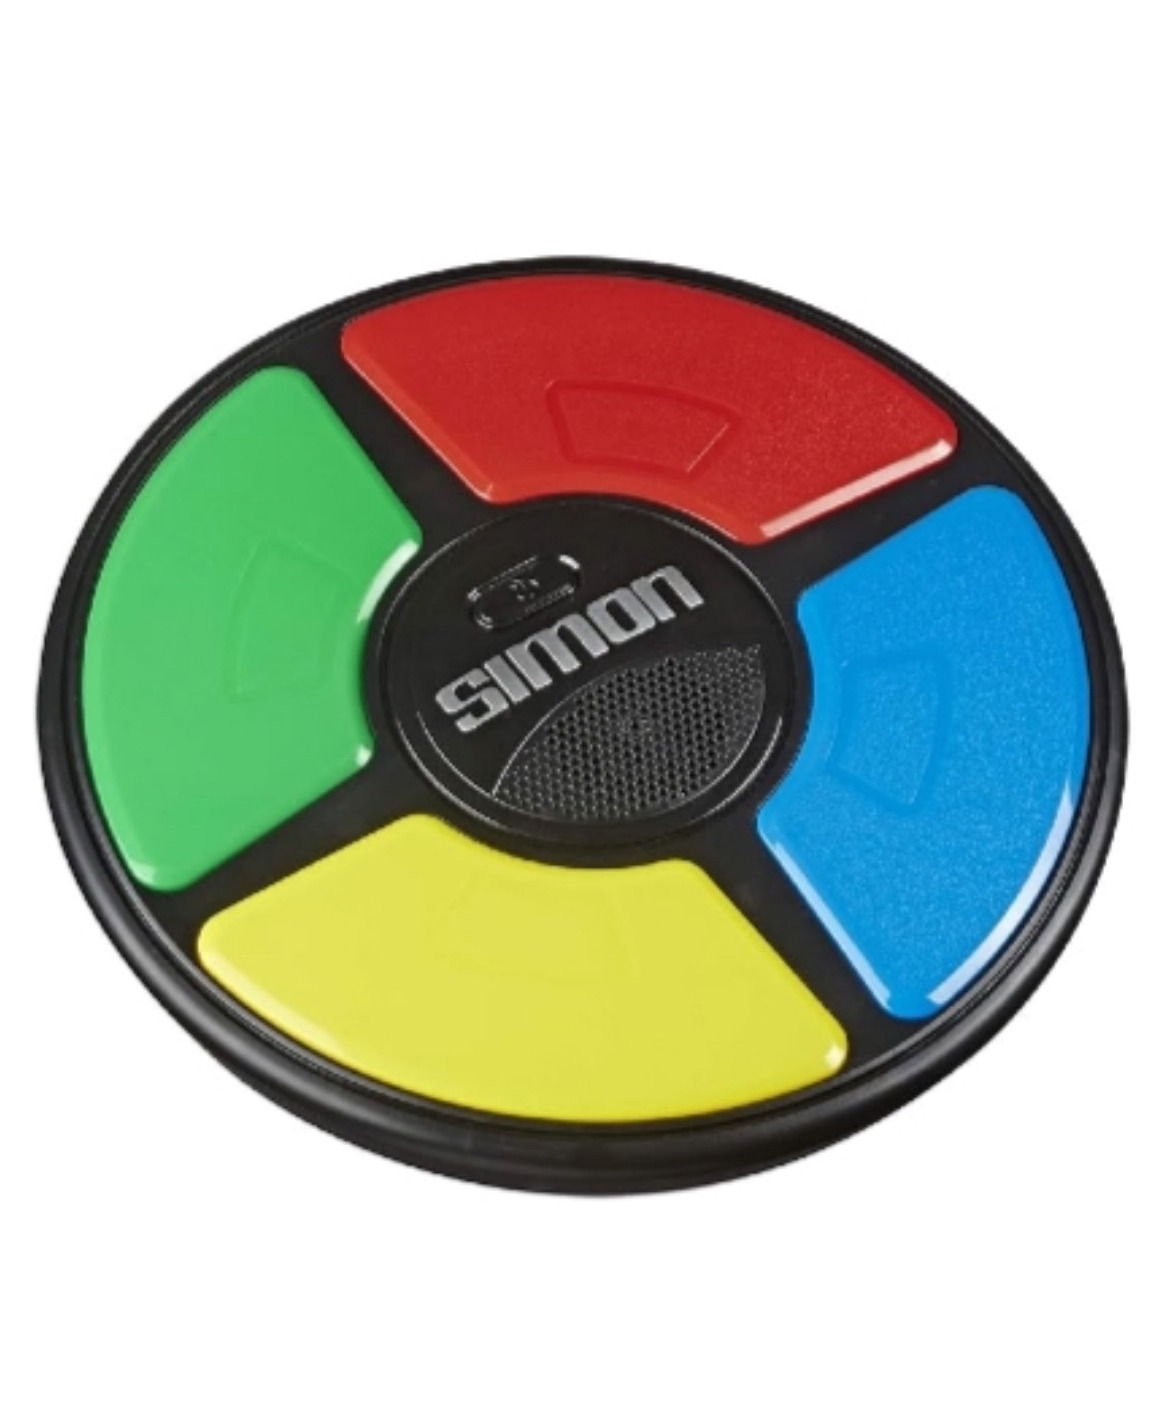
Nous sommes Jeanne et Margaux, deux étudiantes en 2e année de prépa à Polytech Angers, pour notre projet de fin d’année, nous avons créé un Simon avec une petite particularité… c’est un version XXL qui peux se jouer avec les mains et les pieds !

Notre objectif de départ était simple: refaire le célèbre jeu de mémoire: le Simon; et y ajouter si on le souhaitait, une spécificité, une nouveauté. Nous avons donc décidé de reconcevoir l’entièreté de la forme du Simon et de créer une version plus grande et plus amusante. 

Mais derrière cette idée, se cachent des aspects qui n’existent pas dans la version originale: le poids, le temps de réaction, le dimensionnement du jeu …Ce projet est donc un challenge pour nous ! 

1. D’où nous vient l’idée ?

Le jeu classique Simon est basé sur la mémorisation de séquences lumineuses. Cependant elle n’incite pas le joueur à se déplacer ni bouger. Nous voulions donc moderniser le concept et le rendre plus dynamique. La dimension du jeu demande d’ être assez proche pour aller buzzer mais de toujours revenir au milieu en étant un peu reculé pour avoir un regard d’ensemble (un peu comme au tennis). Il faut donc être mobile.

Nous nous sommes inspirées de plusieurs jeux existant : 

  • Le jeu original avec ses interfaces colorées
  • Les tapis de danse lumineux et le Dance Dance Revolution qui demandent au joueur d’appuyer sur des zones précises avec les pieds

Nous avons imaginé un système où le joueur doit appuyer avec ses pieds ou ses mains sur des zones lumineuses pour reproduire la séquence.

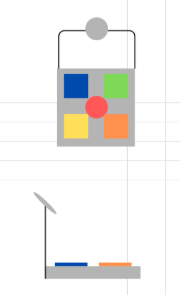
Première idée de modèle

Avec ce nouveau concept, le joueur retient la séquence (mémorisation) mais il doit aussi faire preuve de dynamisme et de dextérité. En effet la dimension du jeu demande au joueur d’avoir une vision d’ensemble et de se coordonner avec ses jambes. Le jeu est donc plus challengeant et complet. 

Le support est défini; il faut maintenant rassembler nos envies et les contraintes du cahier des charges du Simon pour créer les caractéristiques de notre jeu. Elles sont les suivantes: 

  1. Plusieurs modes de jeu : niveau facile (plus lent et uniquement 4 couleurs) ou difficile (rapide et 5 couleurs).
  2. Séquences de plus en plus longues. Chaque séquence est incrémentée d’un signal lumineux.
  3. Prise en compte de la réaction plus longue liée à l’utilisation des jambes et non des mains (déplacement, utilisation de grands boutons adaptés aux pieds).

2. Le matériel utilisé

Pour réaliser notre projet, nous avions deux types de matériel : le matériel imposé et le matériel choisi. 

Le matériel imposé était donc le suivant : 

  • Une carte microcontrôleur (Raspberry Pi Pico 2)
  • Des LEDs adressables
  • Logiciel de programmation Thonny pour programmer en MicroPython.

🌳Notre projet n’ayant pas vocation à durer dans le temps, mais plutôt à être conçu, nous avons souhaité le réaliser uniquement à partir de matériaux recyclés. Nous avons réussi, en récupérant des composants adaptés et faciles à transformer ! Nous avons donc choisi : 

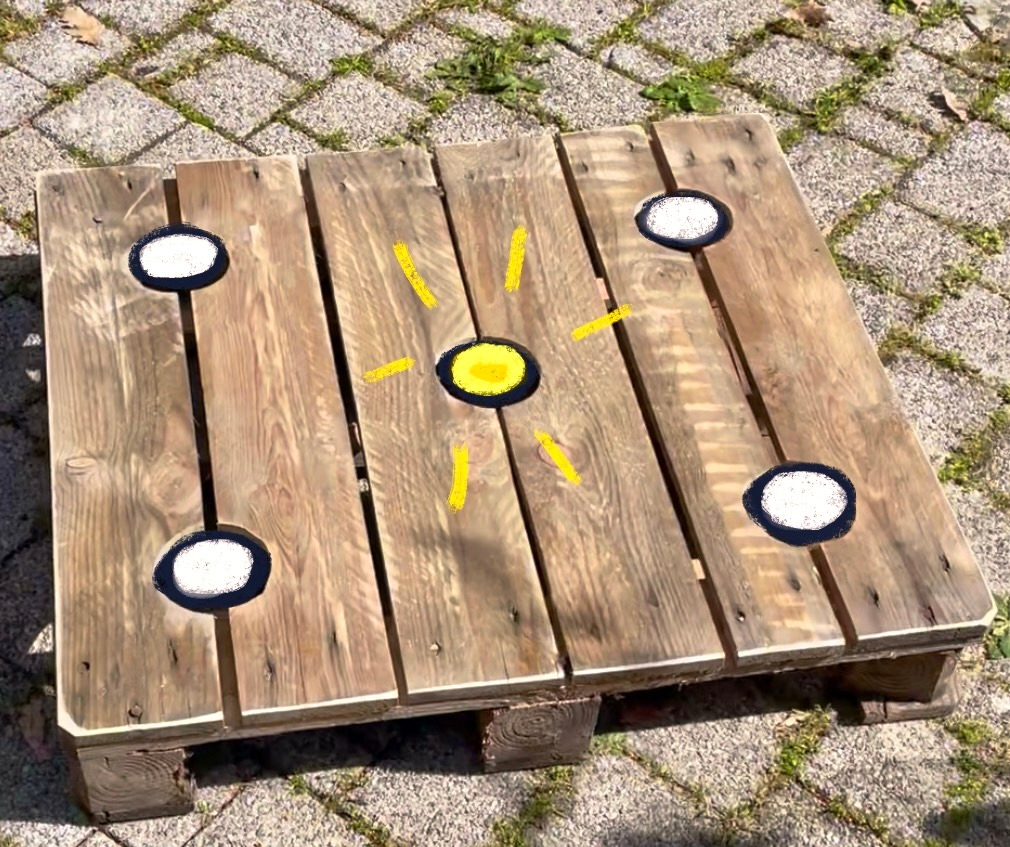
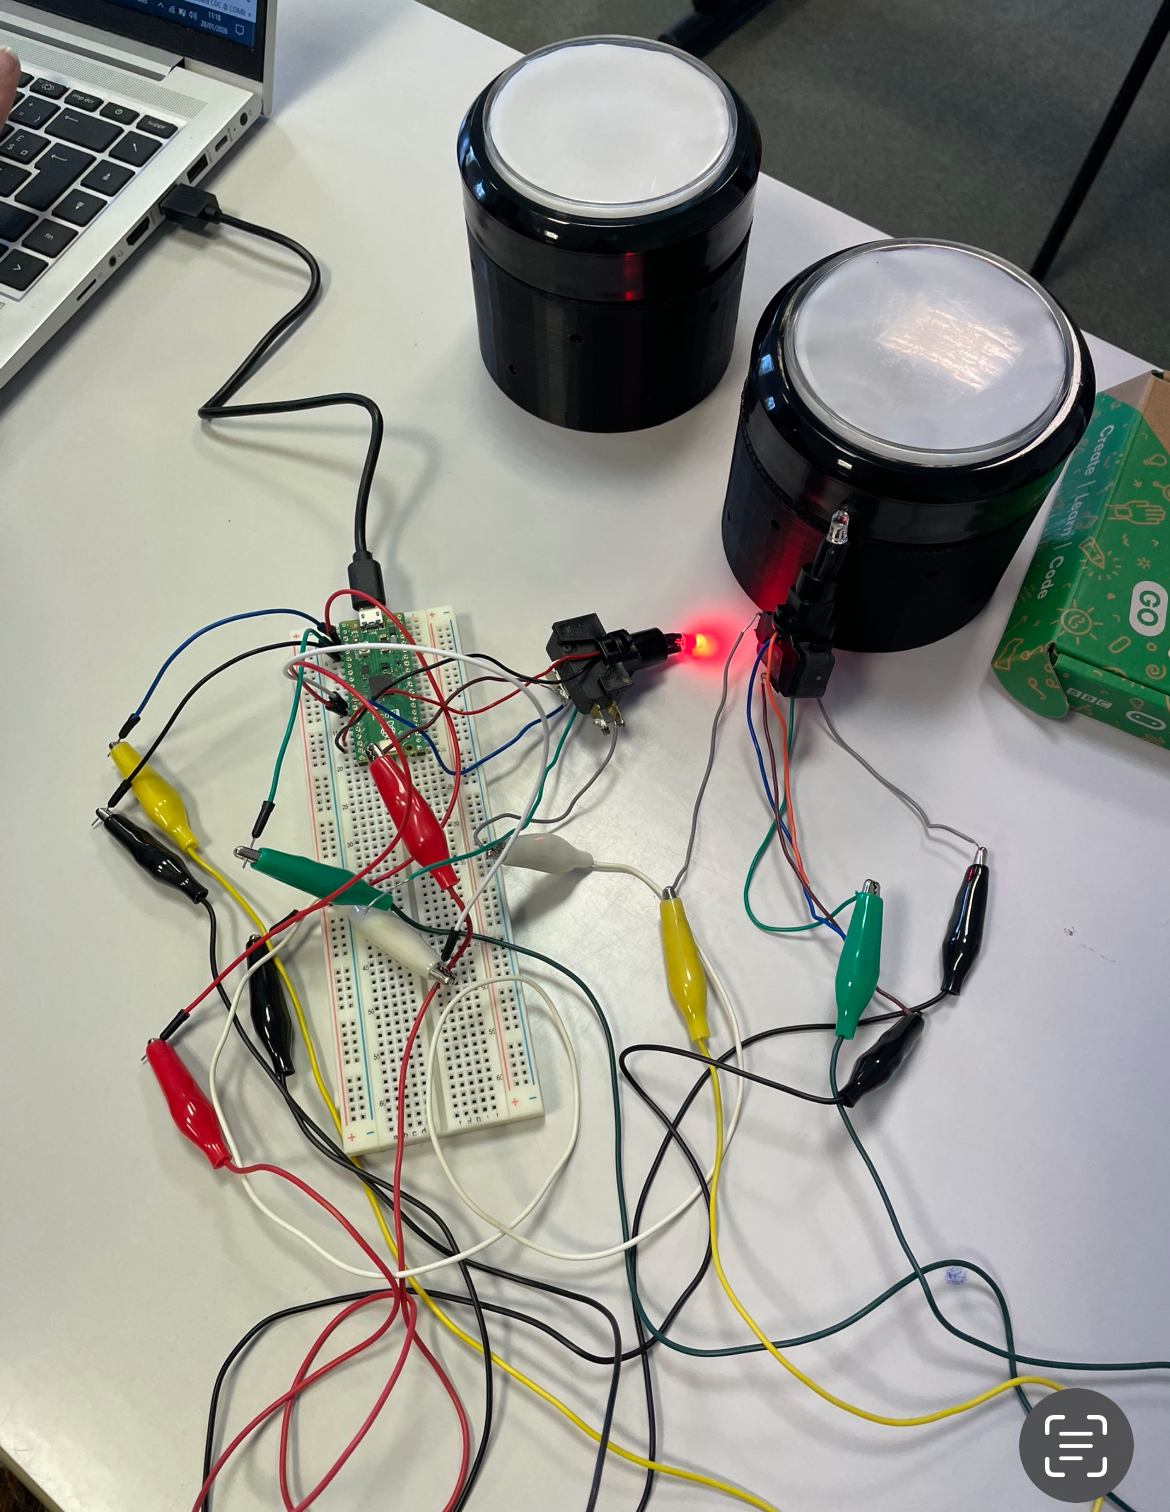
  • Des buzzers munis d’un socle clipsable intégrant des boutons poussoirs et des passages de câbles. Ce recyclage provient d’un ancien projet de réflexe 
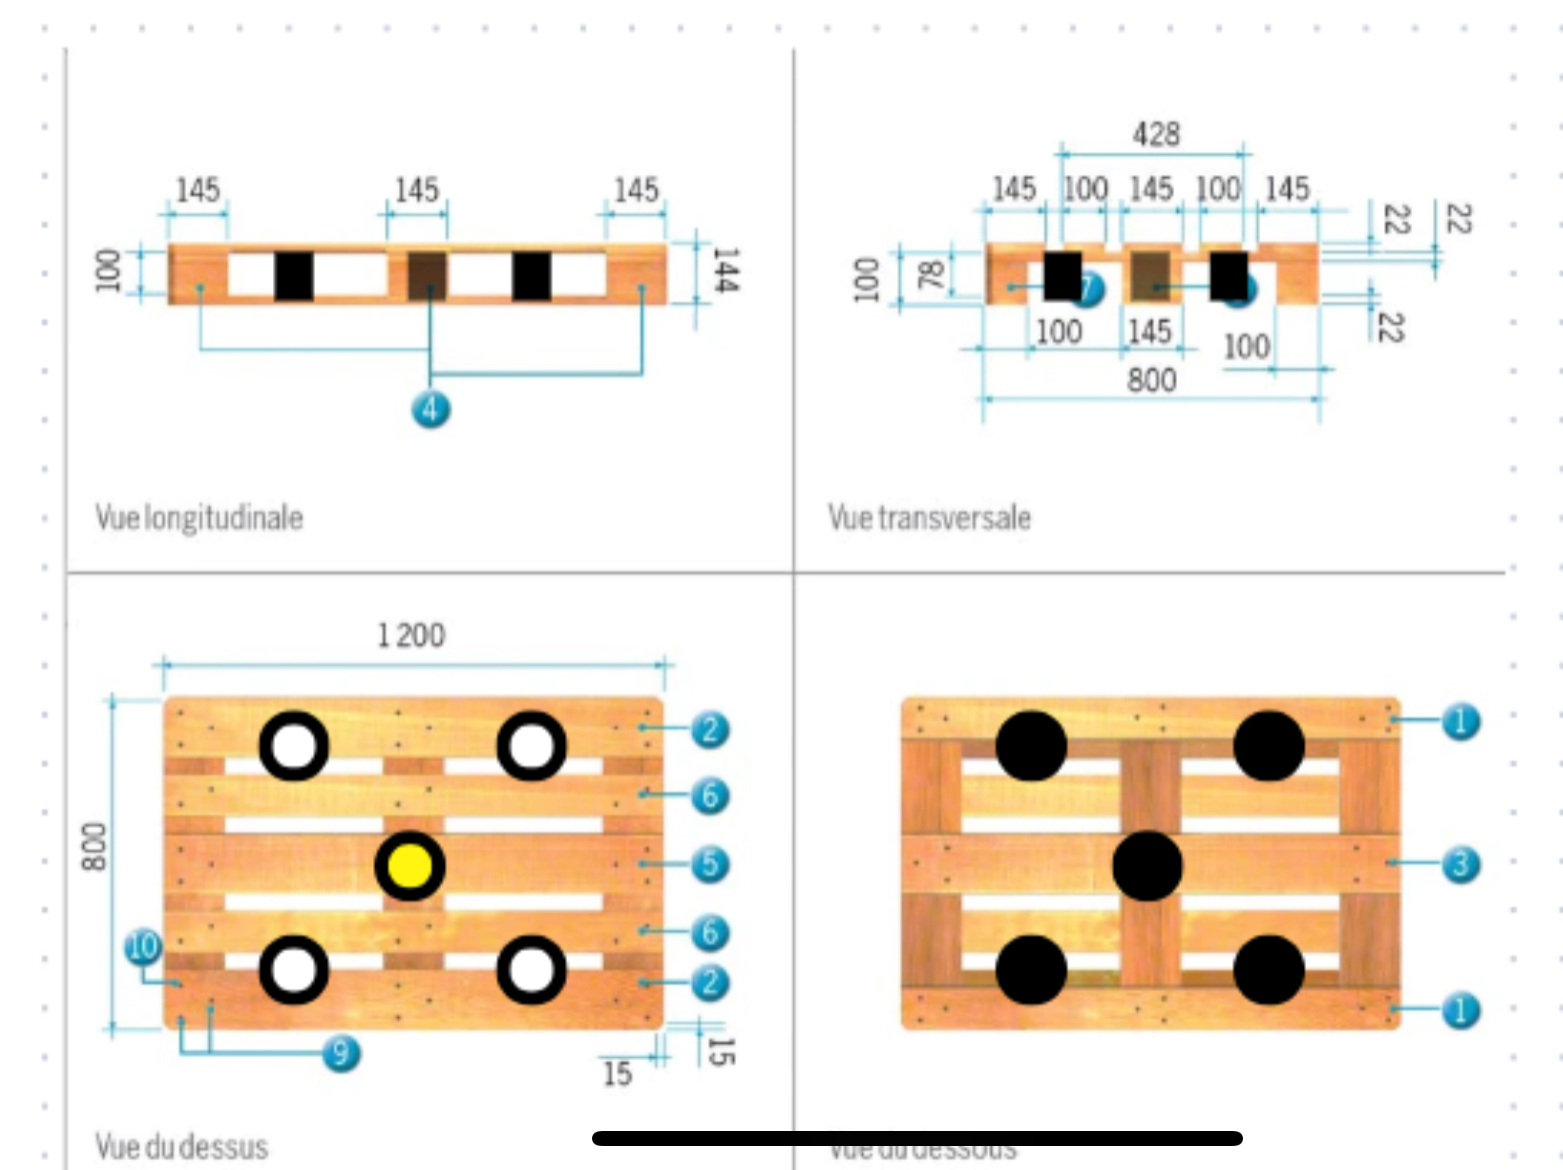
  • Une palette et des tasseaux en bois(support solide) recycler directement des travaux à Polytech Angers

 3. L’organisation du projet 

 Étape 1 : La conception (20 heures)

Nous avons commencé par réfléchir à l’organisation des composants entre eux, l’organisation du code et les fonctions utilisées. Nous avons aussi pensé aux dimensions physiques de notre palette de jeu (prises de mesure avec une vraie personne) et distance de câble ainsi que les pièces 3D qui manquaient. 

Étape 2 : La programmation (32 heures)

Le cœur du jeu repose sur le code. Notre programme s’est appuyé sur plusieurs parties : 

  • proposer un menu où l’on peut choisir le niveau (facile/ difficile) 
  • générer des séquences aléatoires 
  • allumer les LEDs colorées dans un ordre précis grâce à la mise en série des LEDs (chaque lampe à une place et ordre)
  • détecter les appuis du joueur 
  • comparer la réponse à la séquence
  • gérer l’erreur et finir la partie 


⚠️ Après avoir fini le code nous avons rencontré des difficultés concernant la longueur d’appui ( un appui trop long conduit à la fin de la partie). Nous avons géré cette erreur par une temporisation  c’est-à-dire un petit temps de stabilisation (appelé parfois “anti-rebond”), pour éviter les erreurs de double appui.

Étape 3 : La fabrication (20 heures)

Après la conception, vient la phase de fabrication. 

Nous avons commencé par programmer le code et tester grâce à une breadboard le programme de séquences lumineuses. Notre programme s’organise avec des fonctions qui sont appelées au fur à mesure. 

le différentes fonctions : 

  • while True (boucle principale) : gère le choix du mode de jeu et lance le mode sélectionné.
  • mode_n() : lance le mode normal avec une séquence utilisant 4 LEDs.
  • mode_e() : lance le mode expert avec une séquence utilisant 5 LEDs.
  • reponse_joueur() : attend qu’un joueur appuie sur un bouton et renvoie le bouton choisi.
  • succes() : affiche une animation lumineuse lorsque le joueur réussit une étape.
  • erreur() : affiche un clignotement des LEDs lorsque le joueur se trompe et perd la partie.

Puis nous avons réalisé le support physique :

  • la découpe d’une demi palette (scie) afin de pouvoir stocker le projet. 
  • le perçage (scie sauteuse) des trous pour les buzzers 
  • le ponçage pour améliorer la finition
  • le vissage des tasseaux pour renforcer la structure et surélever les buzzers

Étape 4 : La soudure et le câblage (24 heures)

C’est une étape essentielle de notre projet puisque sans soudure notre programme n’est pas relié à nos composants il n’y a donc pas de jeu !


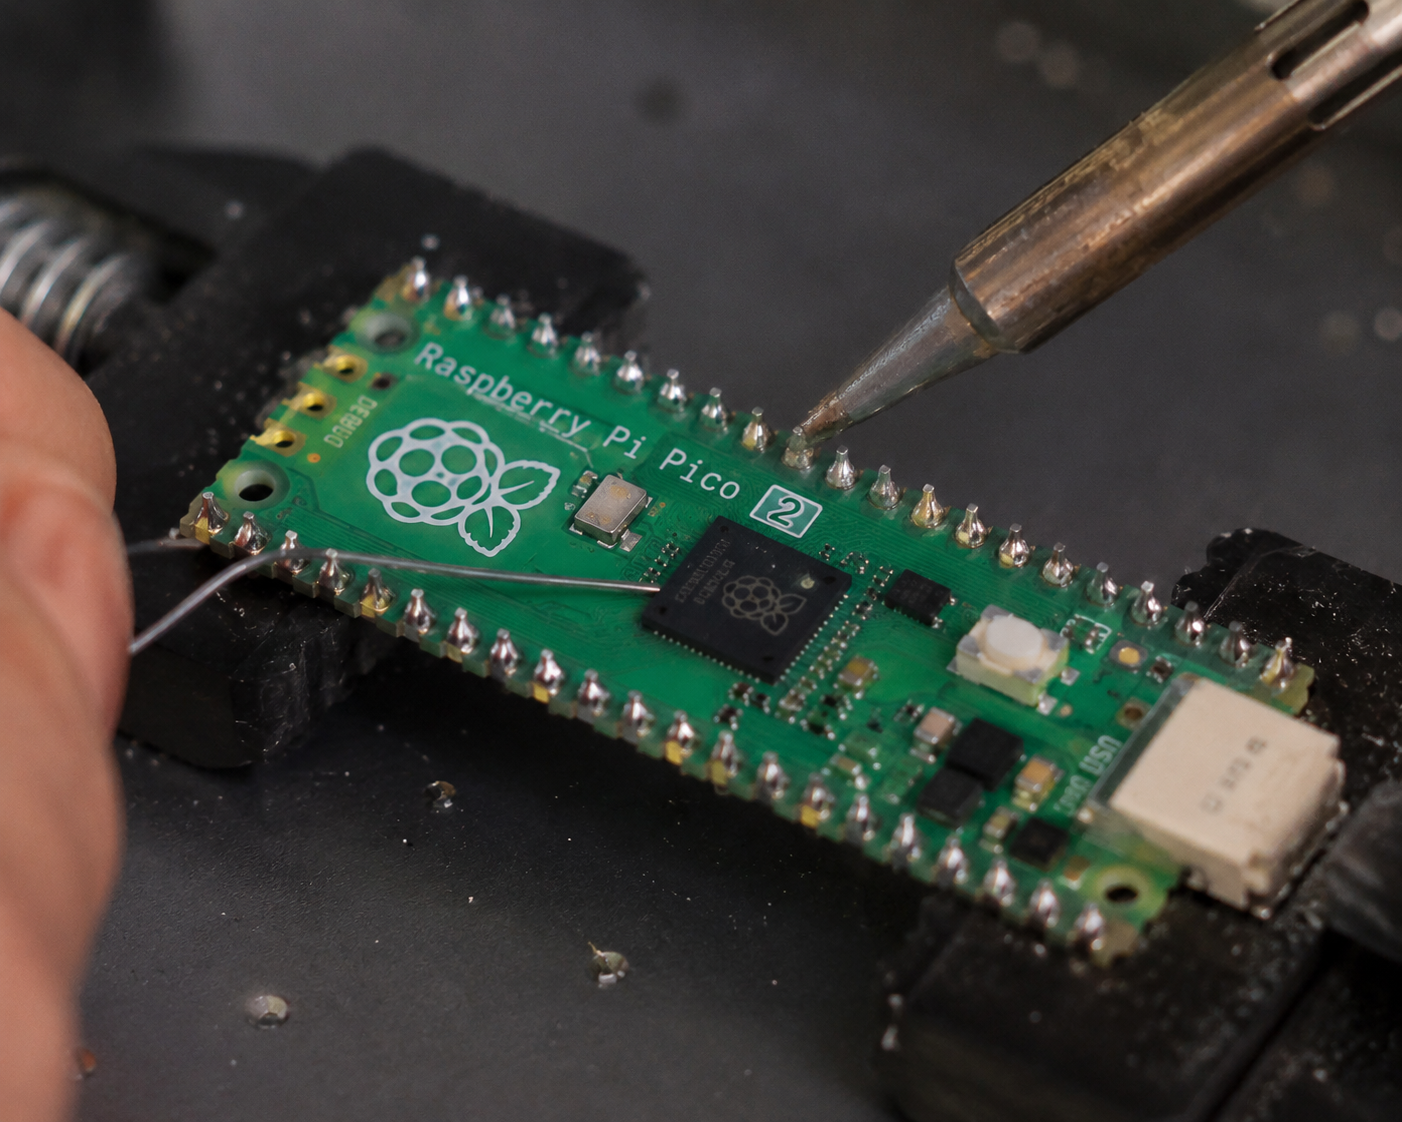
⚠️ Étant donné notre peu d’expérience en soudure nous avons pris notre temps pour éviter de faire des faux contacts ou des courts-circuits qui entraînent un faux diagnostic pendant les tests. Par exemple, un problème de soudure peut faire croire que le code est faux, que le composant est défectueux ou que le montage est incorrect.

En réalité, le problème peut simplement venir d’une connexion mal réalisée. Cela peut faire perdre beaucoup de temps.

Nous avons :

  • soudé les boutons et les LEDs à la carte tout en les assemblant en même temps pour passer dans les boutons buzzers 
  • organiser nos câblages (longueur importante de câbles dû aux dimensions XXL de la palette)

4. Les difficultés rencontrées ⚠️

Notre projet a comporté quelques imprévus, mais nous avons su trouver des solutions et garder notre fil conducteur.  

Polytech étant en travaux nous avons dû réduire au maximum la place que prenait le projet pour pouvoir le stocker. C’était notre première contrainte. 

Notre première vraie difficulté était d’utiliser les LEDs adressables car nous n’avions pas pris la bonne documentation et nous codions pour des LEDs RGB. Après avoir trouvé la bonne documentation, le code marchait beaucoup mieux mais la breadboard provoquait beaucoup de faux contacts. Nous avons donc soudé l’ensemble en ayant des problèmes de séquence. Une fois la soudure réalisée, nos problèmes se sont réduits même si quelques soudures ont dû être refaites. 

 5. Ce que nous avons appris

Ce projet nous a permis de développer des compétences techniques et personnelles 

🔹 Des compétences techniques :

  • Programmer en MicroPython, gérer des fonctions et outils (tempo )
  • Souder, scier, assembler, visser, poncer 
  • Reproduire une pièce grâce à la CAO et l’imprimer en 3D
  • Dimensionner, prévoir les contraintes techniques 

🔹 Des compétences personnelles :

  • Organiser le déroulement du projet et se donner des objectifs 
  • Créer un emploi du temps en organisant par étape et en effectuant des tests de validation d’étape en étape 
  • Faire face aux difficultés et trouver des solutions 
  • Travailler en équipe
  • Innover et réaliser un projet du début jusqu’à sa finalité 

Nous avons aussi compris qu’un projet réussi ne dépend pas seulement d’une bonne idée, mais aussi de la capacité à l’adapter.

6. Le résultat final

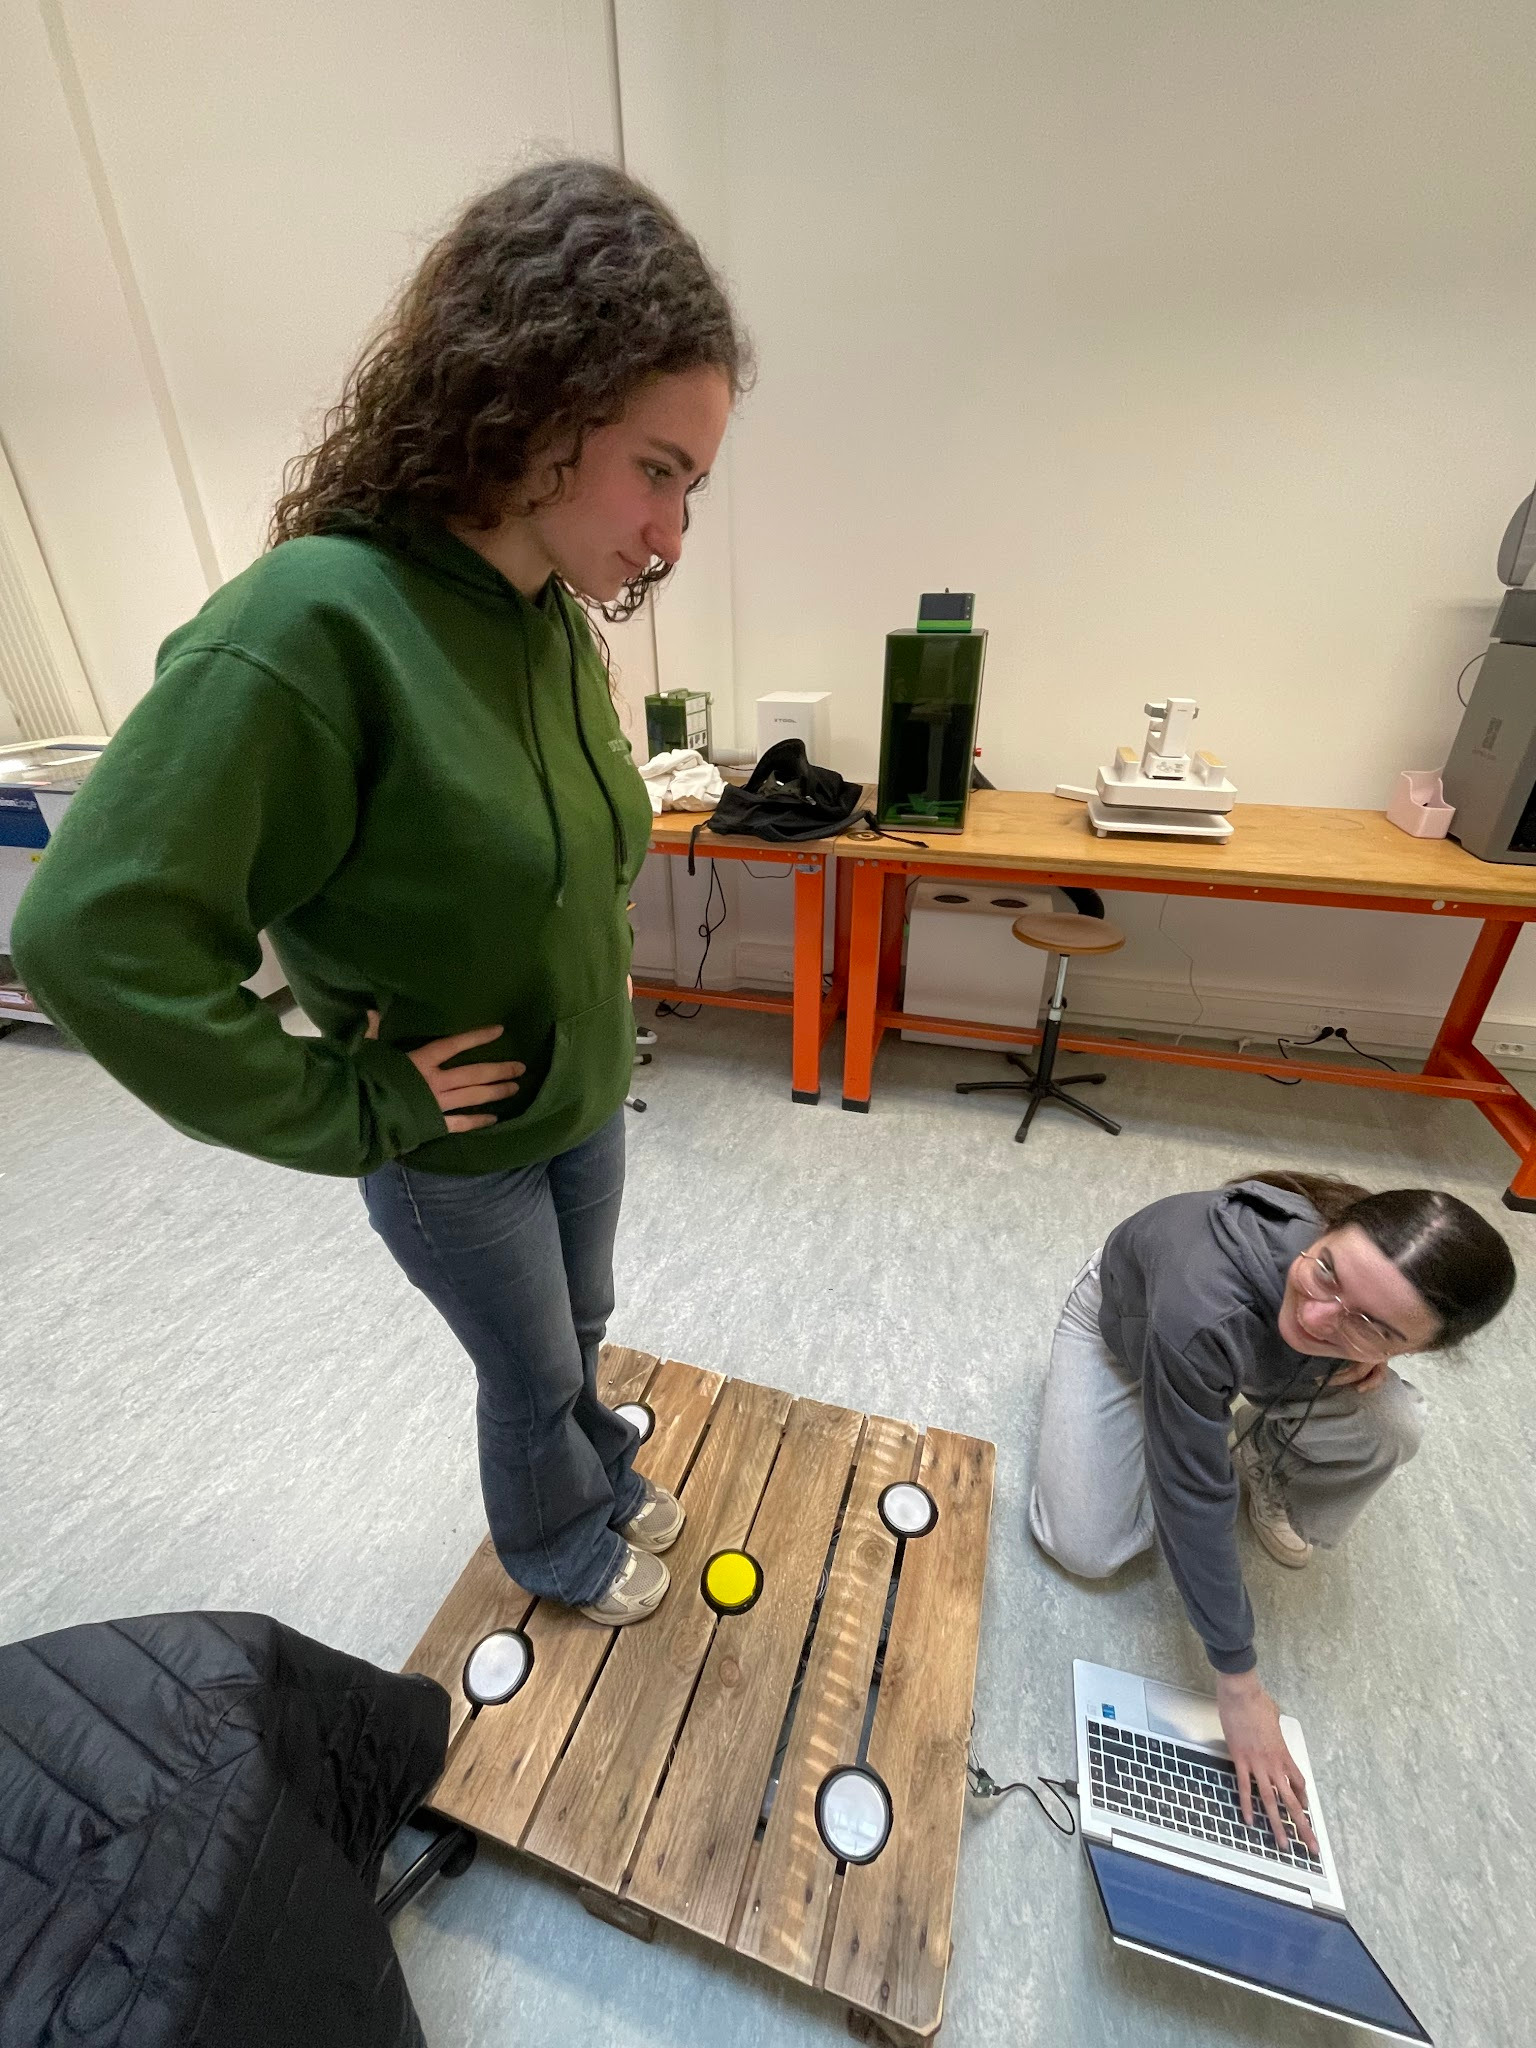
Finalement, nous avons obtenu un jeu fonctionnel, nous avons même organisé un test avec les autres étudiants et des records ont été battus !

Les retours ont été très positifs, le jeu semble convenir aux joueurs et il ne présente pas de problème technique majeur. 


Photo du projet terminé en fonctionnement.

Conclusion 

Même si tout ne s’est pas déroulé parfaitement du premier coup, ce projet nous a permis de transformer une idée en un objet réel et de s’amuser. Nous avons aimer réaliser quelquechose que l’on avait imaginé. Le projet est d’autant plus intéressant qu’il est fait avec des matèriaux recyclés pour le socle, les boutons et les buzzers.

Nous avons appris que l’échec fait partie du processus et les tests de validation sont essentiels. Ce projet était très complet et c’est sûrement pour cela qu’il nous a plu : conception, fabrication et programmation on permis à chacune de se retrouver dans ce projet.

Virtual Bowling

INTRODUCTION

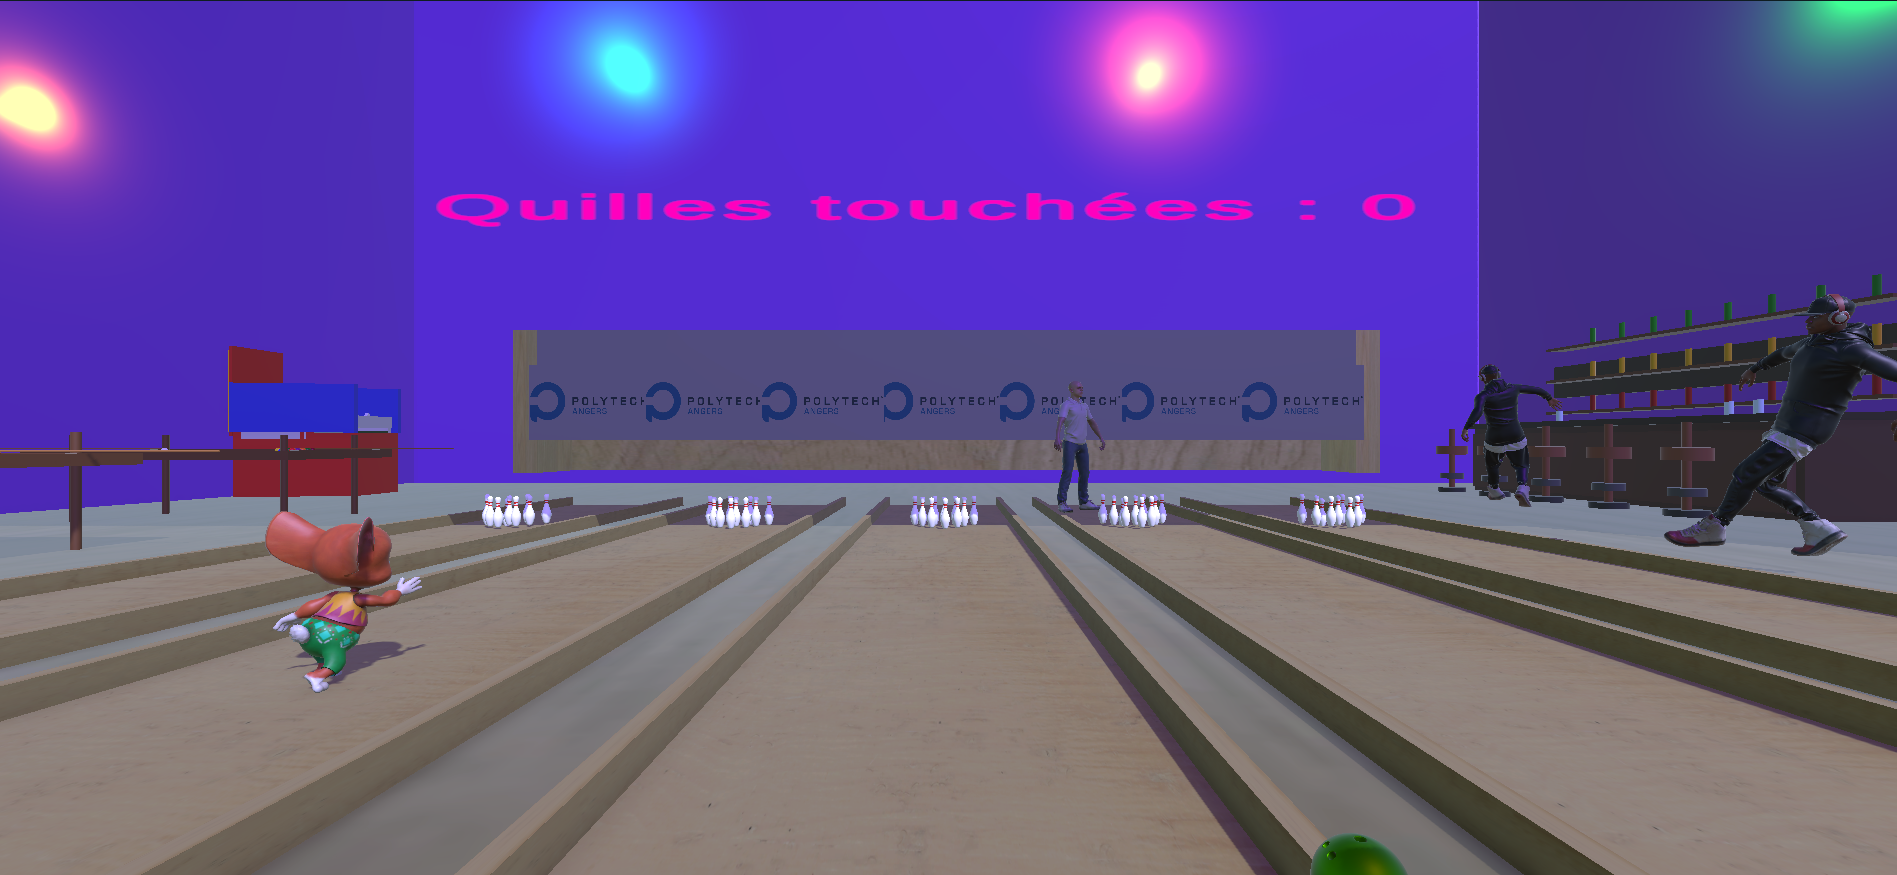
Nous sommes Lola, Alice, Marine et Louise ; étudiantes à Polytech Angers et dans le cadre de notre cycle préparatoire nous avons réalisé un projet. Ce projet a pour but de réaliser un bowling virtuel sur le logiciel Unity 3D. Nous avons choisi ce projet car, de notre point de vue, il sortait du lot. Nous voulions réaliser un projet amusant mais à la fois complexe.

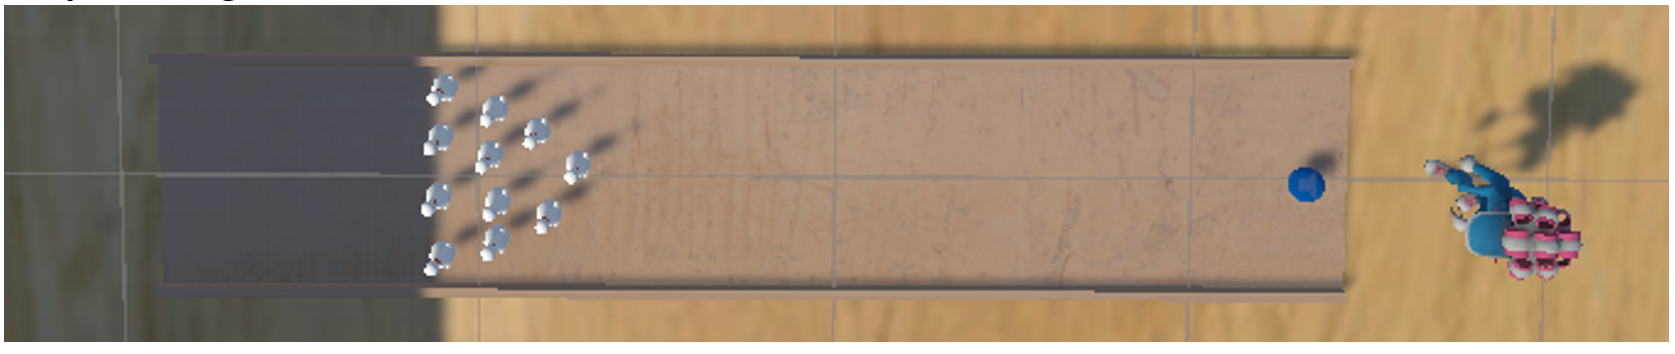
Capture d’écran de notre bowling

LA PRISE EN MAIN DU LOGICIEL

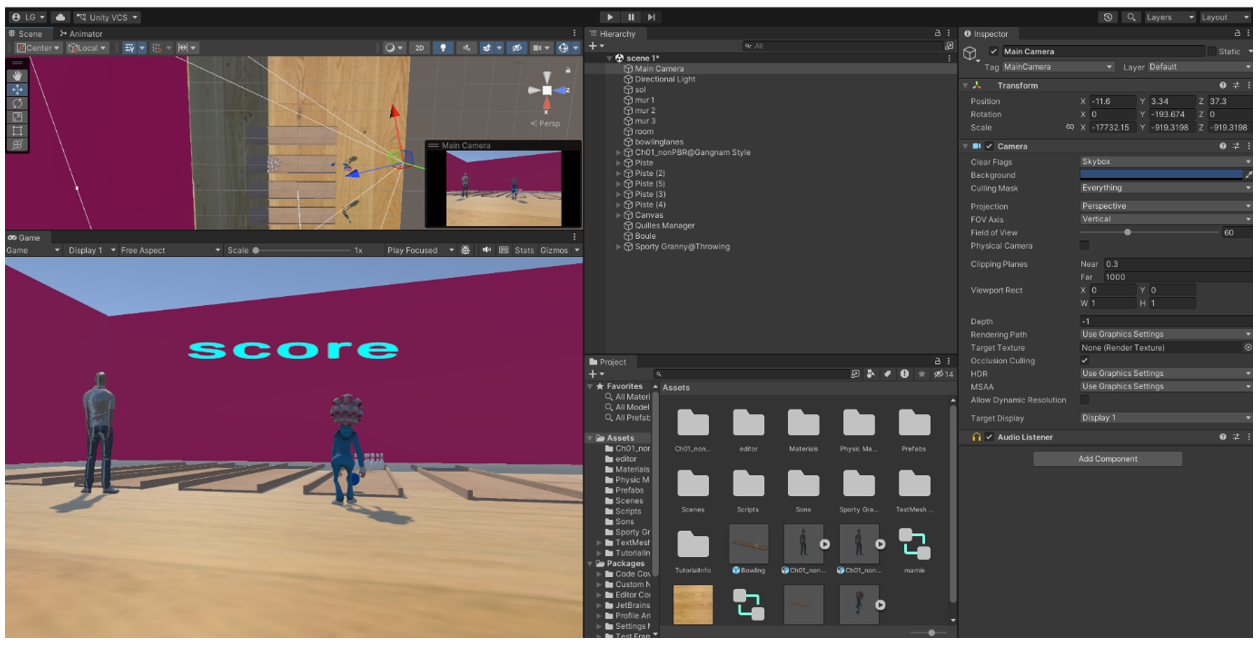
La première étape du projet a été de se familiariser avec le logiciel qui était nouveau pour nous. Le logiciel utilisé est : Unity 3D. Il permet de concevoir du contenu ou des applications en 2D ou 3D ; comme des jeux vidéo.

Il fallait comprendre comment créer et ajouter les différents éléments de la piste et du décor. Pour cela nous avons dû penser à plusieurs paramètres.

  • Les matériaux utilisés pour les différents éléments.
  • Les dimensions des objets : il fallait faire en sorte que les quilles fassent tomber celles de derrière.
  • Bien penser aux forces qui pouvaient s’appliquer à la boule : qu’elle soit assez lourde...

Ensuite, il était nécessaire d’utiliser un langage de programmation : le C# (C sharp). Ce langage est spécialement utilisé pour développer des applications de bureau ou des jeux. Or nous ne l’avions jamais utilisé et avons dû nous y adapter. En effet, il était nécessaire de programmer certains éléments, par exemple :

  • Pour ajouter du son
  • Mettre des rebonds sur les bords des pistes...

Capture d’écran interface Unity

LA CONCEPTION de La piste

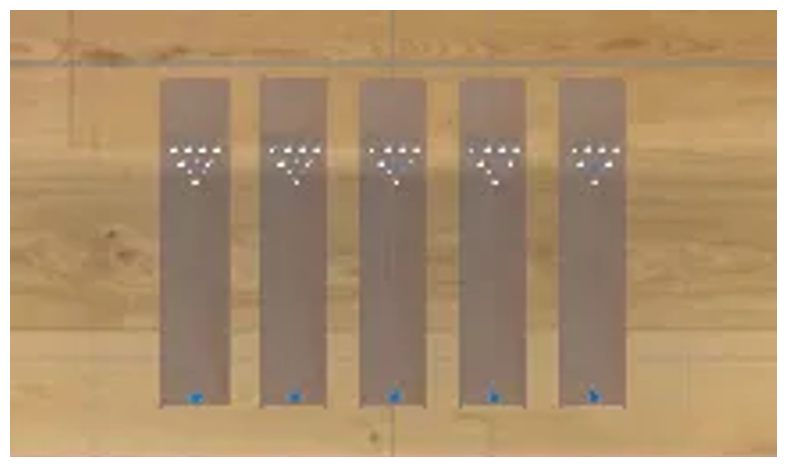
La première étape de notre conception a été la piste de bowling. Avec l’aide de notre professeur M. Richard, nous avons pu importer une piste de bowling qu’il avait créée. Ensuite, grâce à de la programmation C#, nous avons pu dupliquer cette piste et les espacer correctement.

Le bowling

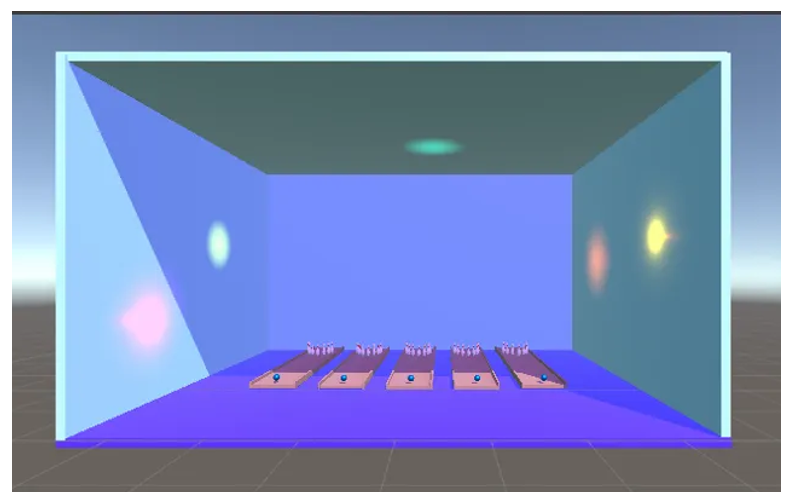
L’étape suivante a été de créer la pièce du bowling. Concrètement, nous avons ajouté des murs, le sol et le plafond. Mais ce n’était pas si facile ; il fallait encore une fois programmer un script permettant de lier les cinq éléments ensemble. Nous avons ensuite ajouté de la couleur aux murs et au sol, et des petites lumières.

Les personnages

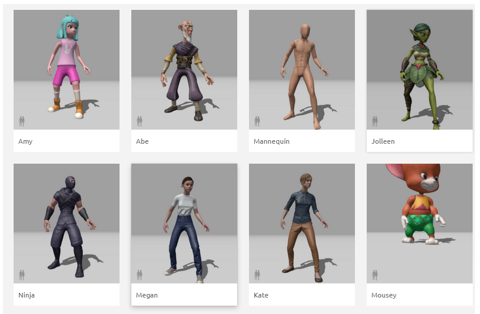
Pour rendre notre bowling plus réel, nous avons ajouté quelques personnages. Grâce au site internet Mixamo. Il fournit des personnages 3D animés compatibles avec Unity 3D. Il y avait un large choix de personnages et des animations variées que nous pouvions attribuer aux personnages.

Capture d’écran site Mixamo : Accéder au site

LA RÉALITÉ VIRTUELLE (VR)

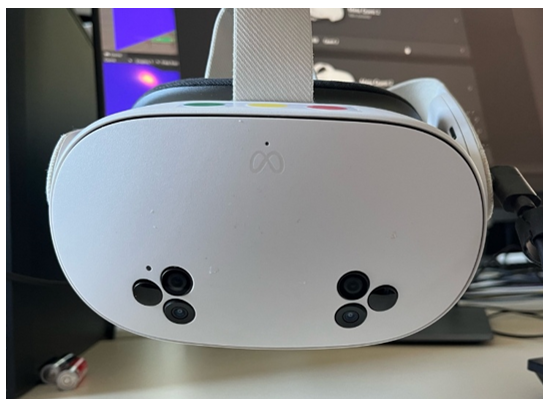
La VR ne se contente pas d’afficher une image, elle remplace l’environnement réel par un environnement numérique à 360°. Le casque et les manettes permettent de suivre les mouvements de la tête et des mains, ce qui permet au joueur de se déplacer sur la piste et de mimer le geste du lancer de façon naturelle, ce qu’on appelle le Tracking (suivi).

De plus, pour que l’immersion fonctionne, tout doit être à la taille réelle. Par exemple, une quille de bowling mesure environ 38 cm. Si elle est trop grande ou trop petite dans Unity, l'utilisateur aura une sensation de vertige ou d'irréalisme.

La physique au cœur du jeu

Dans Unity, un objet sans moteur physique n'est qu'un "fantôme" : il n'a pas de poids et passe à travers les murs. C'est alors ici que le logiciel fait tout le travail avec 3 éléments cruciaux :

Le Rigidbody (corps physique) :
Chaque quille et la boule doivent posséder un composant Rigidbody. C'est ce qui indique à Unity que l’objet solide est soumis à la gravité.
Une boule de bowling est bien plus lourde qu'une quille. Si on donne la même masse aux deux, la boule rebondira sur les quilles au lieu de les renverser. Nous avons alors trouvé le bon équilibre afin de mettre un poids assez lourd pour faire tomber les quilles mais en restant réaliste pour avoir une meilleure qualité de jeu pour les joueurs.

Les Colliders (La zone de contact) :

Il s’agit de l’option qui définit la forme physique des objets. Pour que la boule puisse percuter les quilles, le moteur de jeu utilise des boîtes de collision (Colliders).

Imaginez que chaque objet est enveloppé dans une "armure" invisible, quand l'armure de la boule entre en contact avec celle d'une quille, le moteur calcule instantanément le point d'impact. C'est grâce à ces enveloppes que les objets ne s'interpénètrent pas et que le choc peut avoir lieu.

La détection du strike :

La physique sert également à compter les points. En effet, contrairement à la réalité où vos yeux voient que la quille est tombée, Unity doit le "savoir" par le calcul.

Nous avons considéré une quille comme tombée si son angle par rapport à la verticale dépasse un certain seuil, nous l’avons posé à 90°.

LES COMPLICATIONS ET LES SOLUTIONS

Le passage de l'idée à la réalisation sur Unity 3D n'a pas été sans embûches. La principale difficulté a résidé dans la prise en main du logiciel, qui présente une interface extrêmement riche et une logique de composants (Rigidbody, Colliders, Scripts) parfois surprenante au début.

Nous avons également rencontré des complications majeures lors du réglage de la physique. Au départ, notre boule de bowling traversait le sol ou faisait s'envoler les quilles de manière irréaliste à cause d'une mauvaise configuration des couches de collision et de masses mal proportionnées.

Pour régler les problèmes de collisions aberrantes, nous avons mis en place des Physics Materials personnalisés. En ajustant la friction et en réduisant le rebond des quilles, nous avons obtenu un comportement beaucoup plus lourd et réaliste.

LE CONCOURS BOWLING

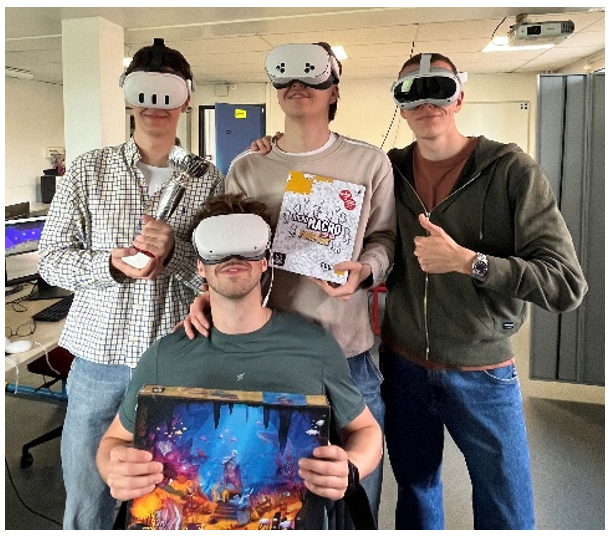
Afin de présenter notre projet à nos camarades de promotion et de nous amuser, nous avons organisé un concours de bowling avec eux. C’était un moment de partage très sympathique et qui a amusé tout le monde. Nous avons pensé qu’organiser ce concours changeait des séances classiques de projets et permettait à nos camarades de faire une petite pause durant leur travail.

CONCLUSION ET REMERCIEMENTS

En définitive, ce projet nous a permis de développer de nombreuses compétences : en conception et programmation notamment. Mais il nous aura aussi appris à travailler en équipe avec des problèmes divers à résoudre, tout en s’amusant avec les différents éléments personnalisables sur le logiciel. Nous remercions grandement notre professeur : Monsieur Paul Richard, pour son aide, son implication et son enthousiasme tout au long de nos séances de projet, ainsi que nos camarades pour leur intérêt et participation à notre concours.

String art : nos plus belles œuvres, on ne les a pas faites

1. Qui on est ?

On est artiste. Créatif, on crée des tableaux en tissant des fils sur des clous à la main. Tellement créatif qu’on a fini par vouloir créer une machine et lui partager tout notre savoir technique.

Ce blog raconte comment on a mené ce projet. Le temps, l’énergie consacrés, notre patience, les difficultés mais aussi les succès et différentes avancées que nous avons rencontrés durant les 100 heures prévues pour notre projet, le projet string art.

2. Page blanche ?

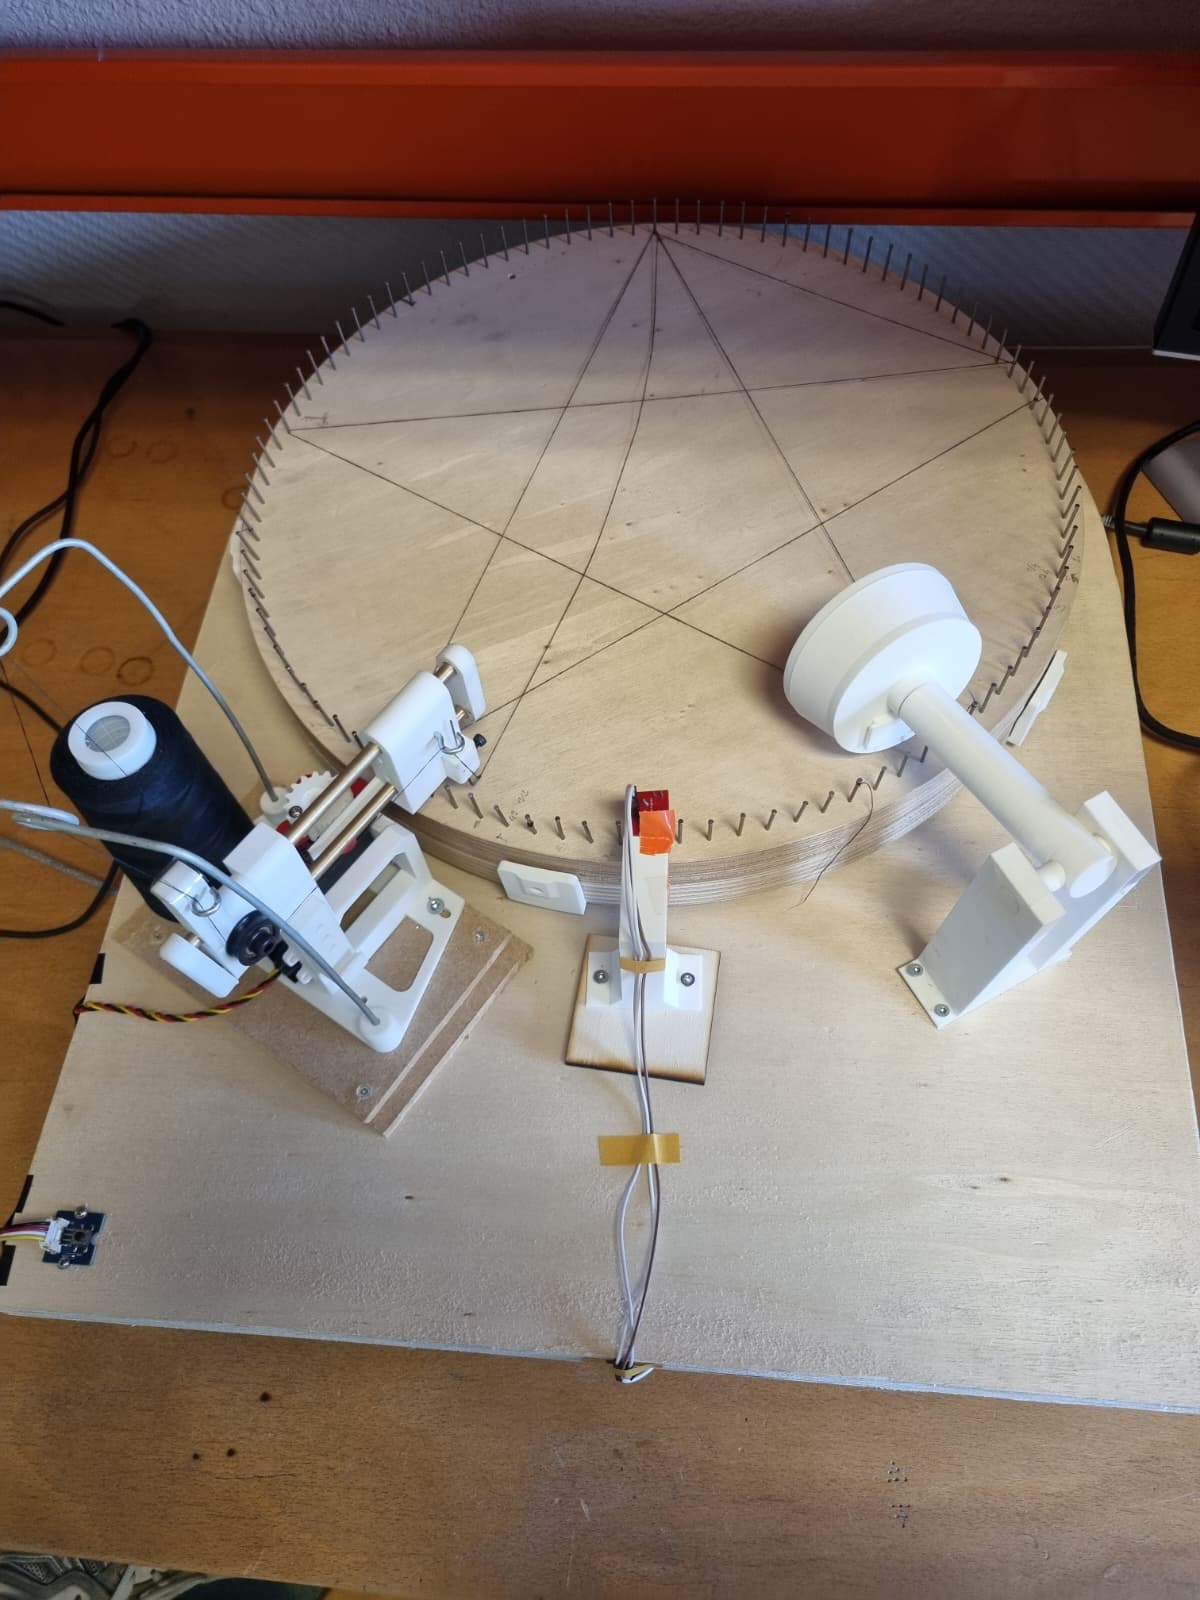
La consigne principale était de réussir à faire une machine capable de faire des motifs de plusieurs couleurs. Les premières heures, on se demandait comment on allait réussir à faire ce projet. On a rapidement convenu d’un rendez-vous avec nos deux professeurs référents, M.Guyonneau et M.Mercier. On a alors appris qu’il ne s’agissait pas d’un projet comme les autres. On a été le seul groupe à avoir un projet qui avait été commencé par deux groupes des années passées. Il fallait donc améliorer ces machines, et même les faire fonctionner car les motifs qu’elles faisaient pour l’instant étaient irréguliers et non précis. Il était pour l’instant impossible de faire de beaux motifs d’une simple couleur.

3. Grisaille

Un gros objectif intermédiaire était déjà de faire fonctionner une première machine dotée uniquement d’un fil noir. Il fallait commencer par comprendre la mécanique et l’électronique de la machine. C’était assez simple, un plateau de 100 clous qui tournait à l’aide d’un moteur pas à pas, un capteur comptait le nombre de clous qu’on passait et un servomoteur faisait avancer et reculer l’aiguille lorsqu’on était à la position attendue.

Ensuite il a fallu comprendre l’informatique de la machine. C’est la partie qui nous a causé le plus de problème. Elle est programmée en C++ sur une carte Arduino. Il donc fallu étudier et comprendre tout un langage de programmation qui était nouveau pour nous.

Après l’acquisition de notre première machine unicolore, on était très fier de nous et soulagé d’avoir enfin quelque chose à rendre concernant notre projet. Cette première étape nous a pris la moitié du temps imparti.

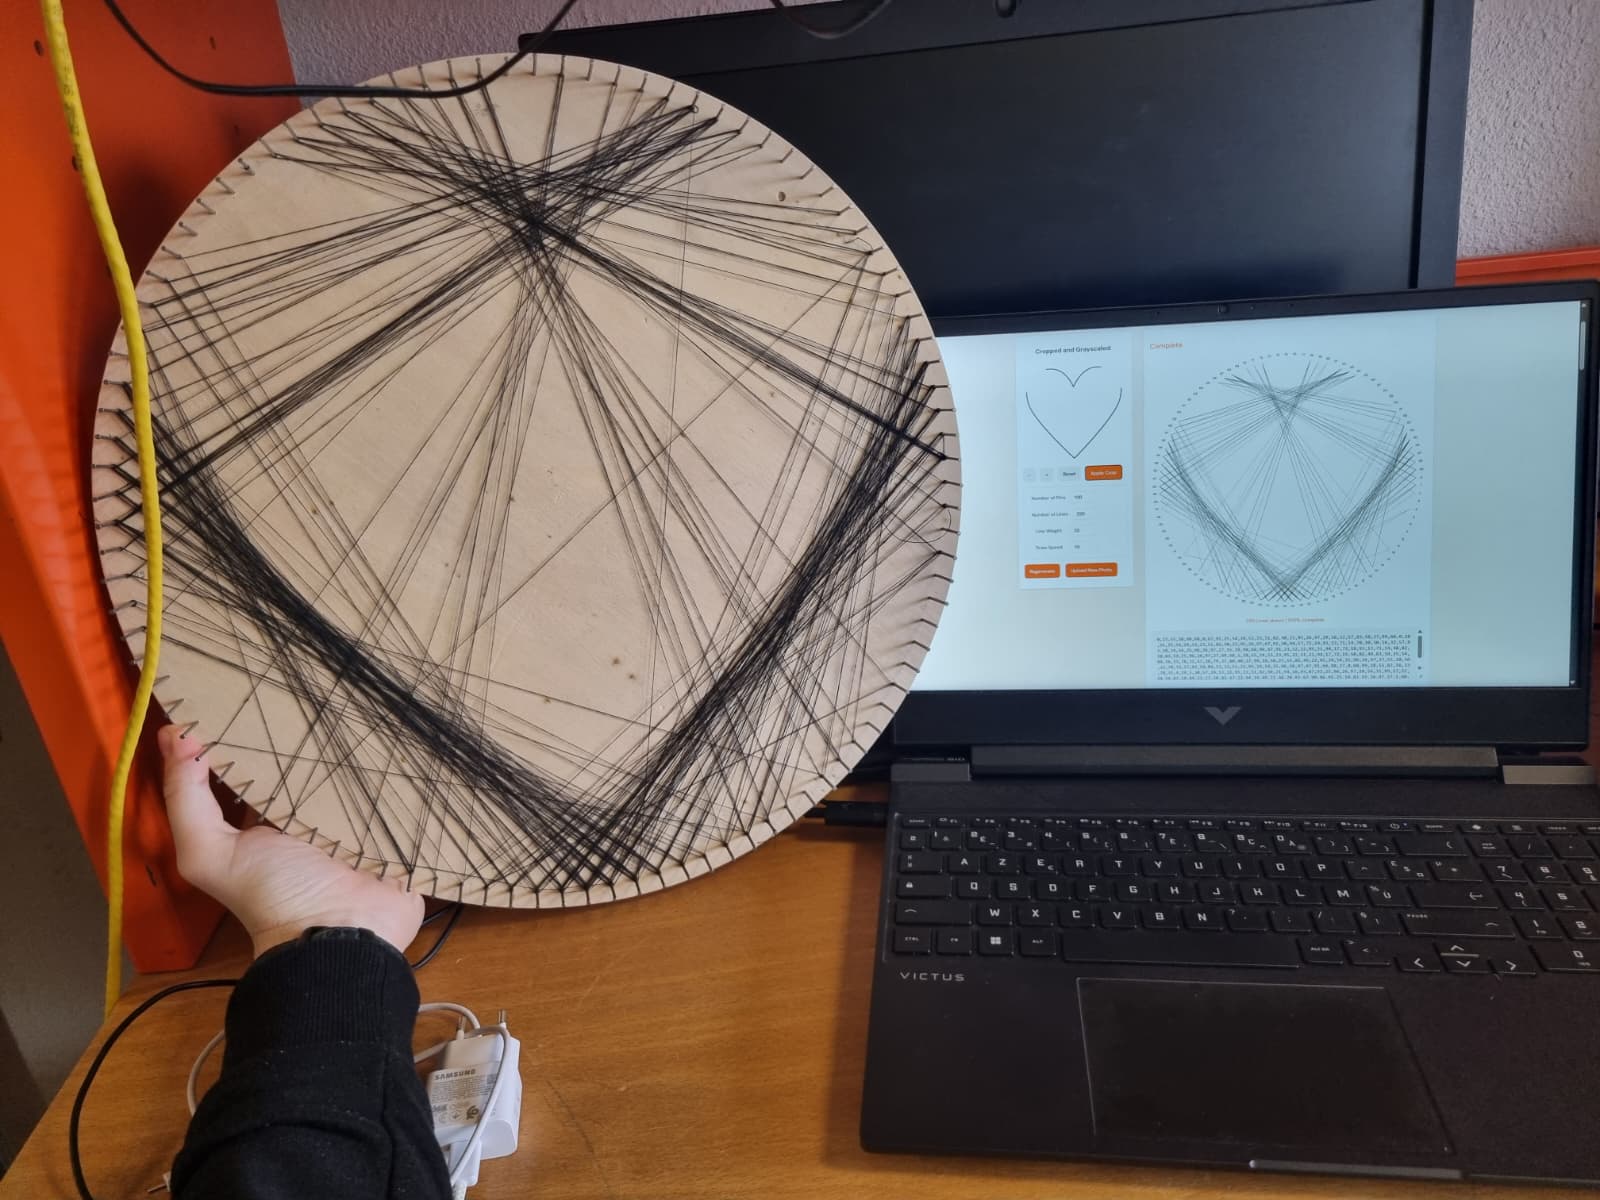
Voici ci-dessous la première oeuvre que l’on a réalisée avec notre machine monochrome fonctionelle.

L’œuvre sans l’auteur, Antoine Le Mené et Ulysse Druaux, 50 x 50 cm, 2026

Par la suite, on a essayé de faire un dessin plus complexe, le logo de Polytech. Bien que la machine fonctionnait, on n’était pas vraiment satisfait du résultat.

4. Panne d’inspiration

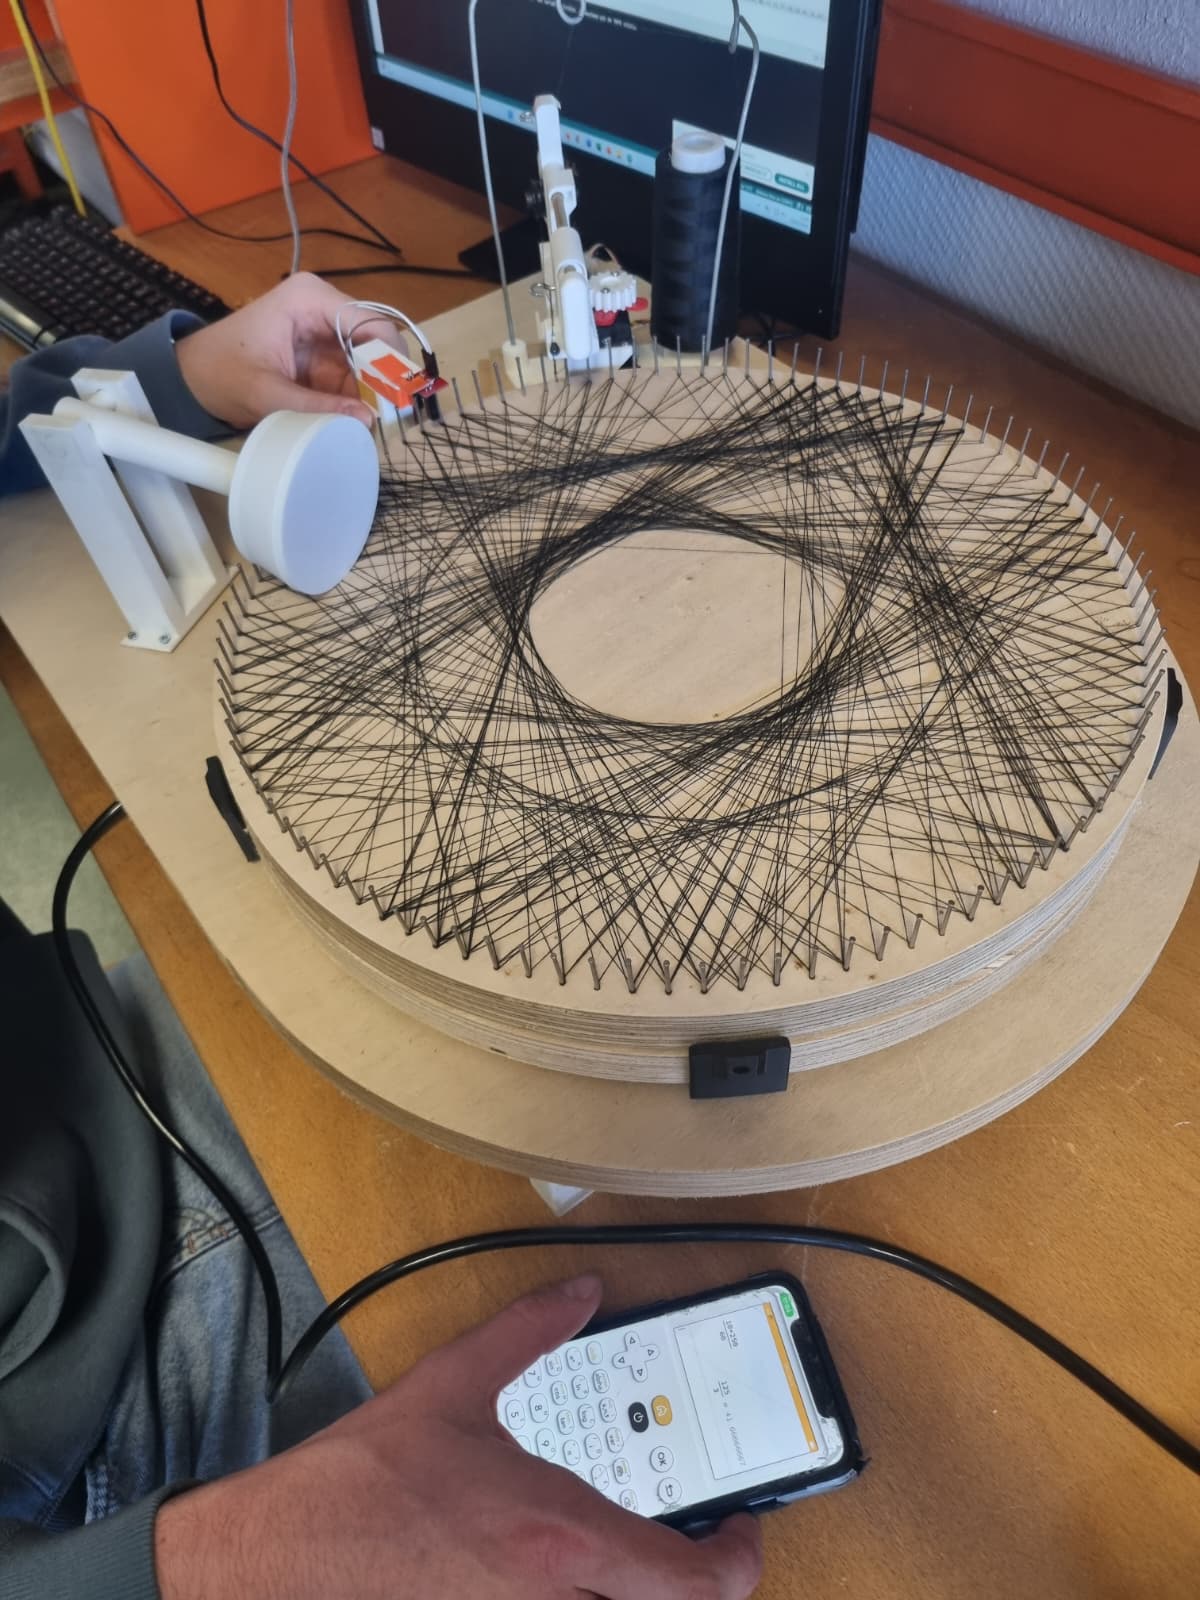
Il était maintenant temps de viser encore plus gros et d’enfin attaquer ce qui nous avait été demandé de faire à l’origine, sur une deuxième machine, très légèrement différente à la première dans son fonctionnement. La différence étant que ce n’est pas un servo moteur mais un moteur pas à pas qui nous permet le tissage du fil. Le premier problème était qu’un gros travail d’imagination était demandé. Nous n’avions aucune idée de la manière dont le changement de couleur pouvait être réalisé. Il fallait que les deux fils soient utilisables à tout moment sans pour autant qu’ils s’emmêlent. C’était la période la plus compliquée et frustrante du projet, on avait l’impression de ne pas avancer et l’on se demandait même si on allait réussir à produire quelque chose avant la fin.

5. L’atelier

On a finalement réussi à finir cette traversée du désert en optant pour une solution dont nous étions très fiers, remplacer le noeud qui initie une couleur par un système d’ancre et un découpage de fil pour terminer une couleur. Cela semblait éviter tous les problèmes de mélange des fils et de création d’un noeud au début de chaque couleur.

Voici une première vidéo illustrant le système de coupe fil qui termine la première couleur pour passer à la deuxième :

Et dans cette vidéo, voici une explication plus générale sur le protocole de changement de couleur :

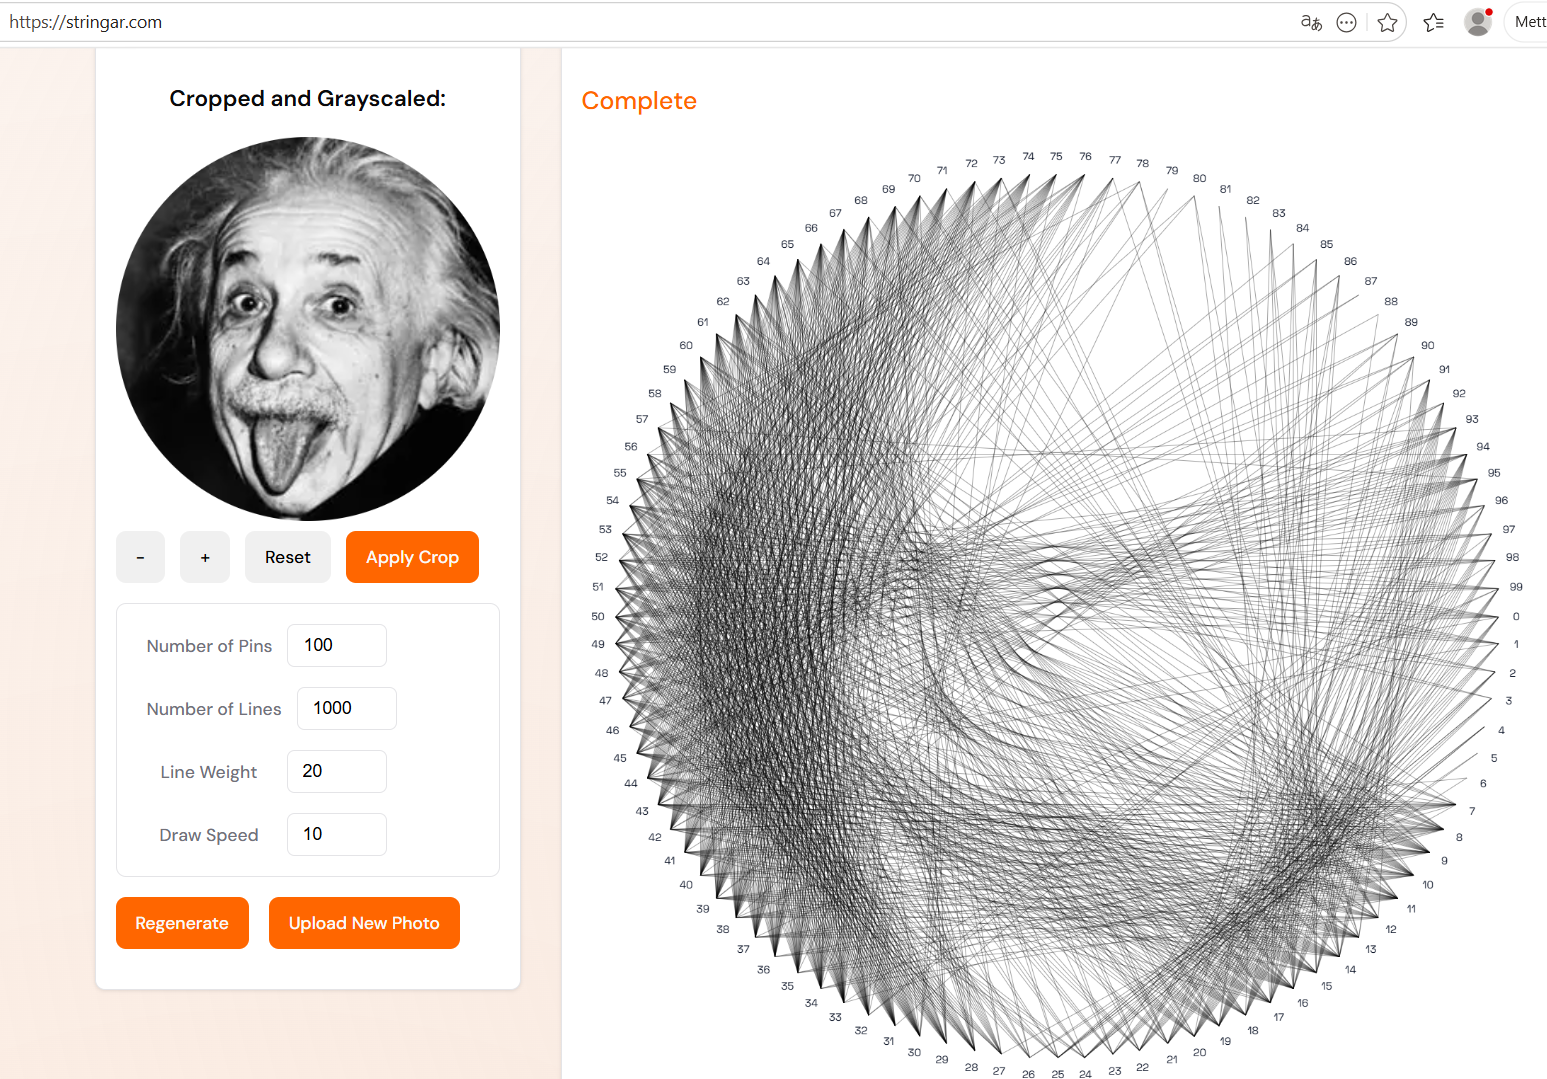
Pour continuer, pour réaliser un motif de plusieurs couleurs, il faut d’abord déterminer le motif que doit faire chaque couleur. Pour ça, on a créé un programme python qui sépare les couleurs d’une image pour obtenir au final trois images différentes : cyan, magenta, jaune (qu’on a adapté à seulement deux couleurs pour notre machine qui ne peut en faire que deux). Enfin, on superpose chacune des couleurs séparées sur le sites stringar.com, qui va nous donner 3 motifs différents que notre machine va superposer pour réaliser notre image initial souhaitée.

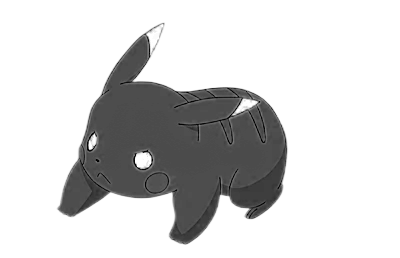
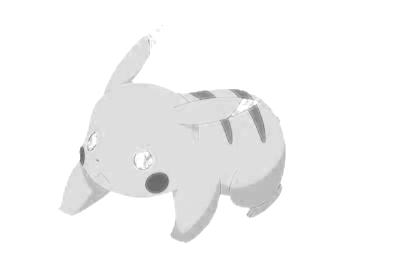
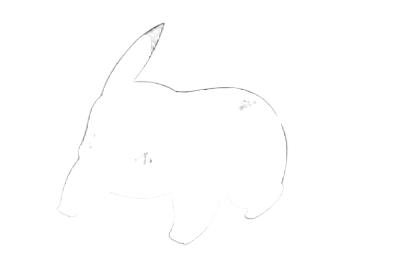
Voici un exemple d’une image traitée par notre programme :

Image originale :

Jaune isolé :

Magenta isolé :

Cyan isolé :

6. La palette

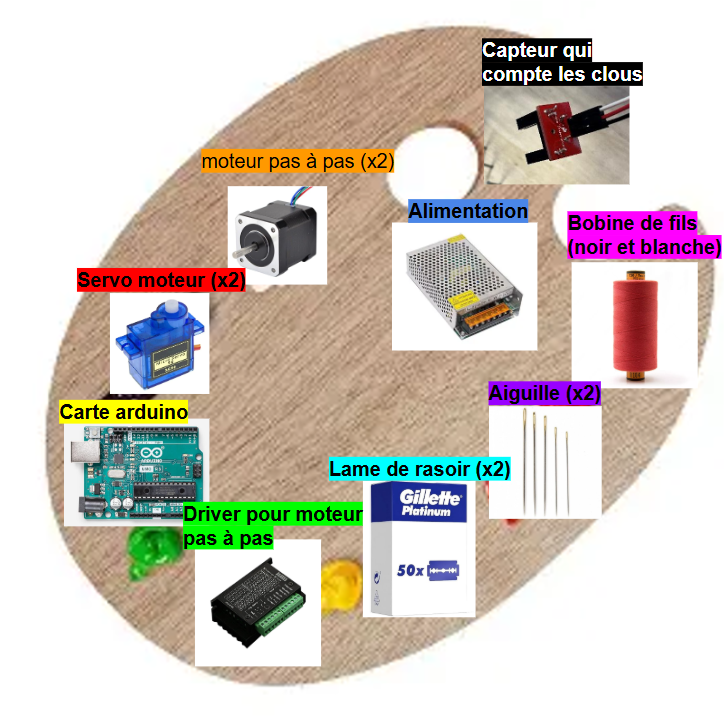
Voici au final la palette de couleurs de notre machine bicolore :

7. Critique

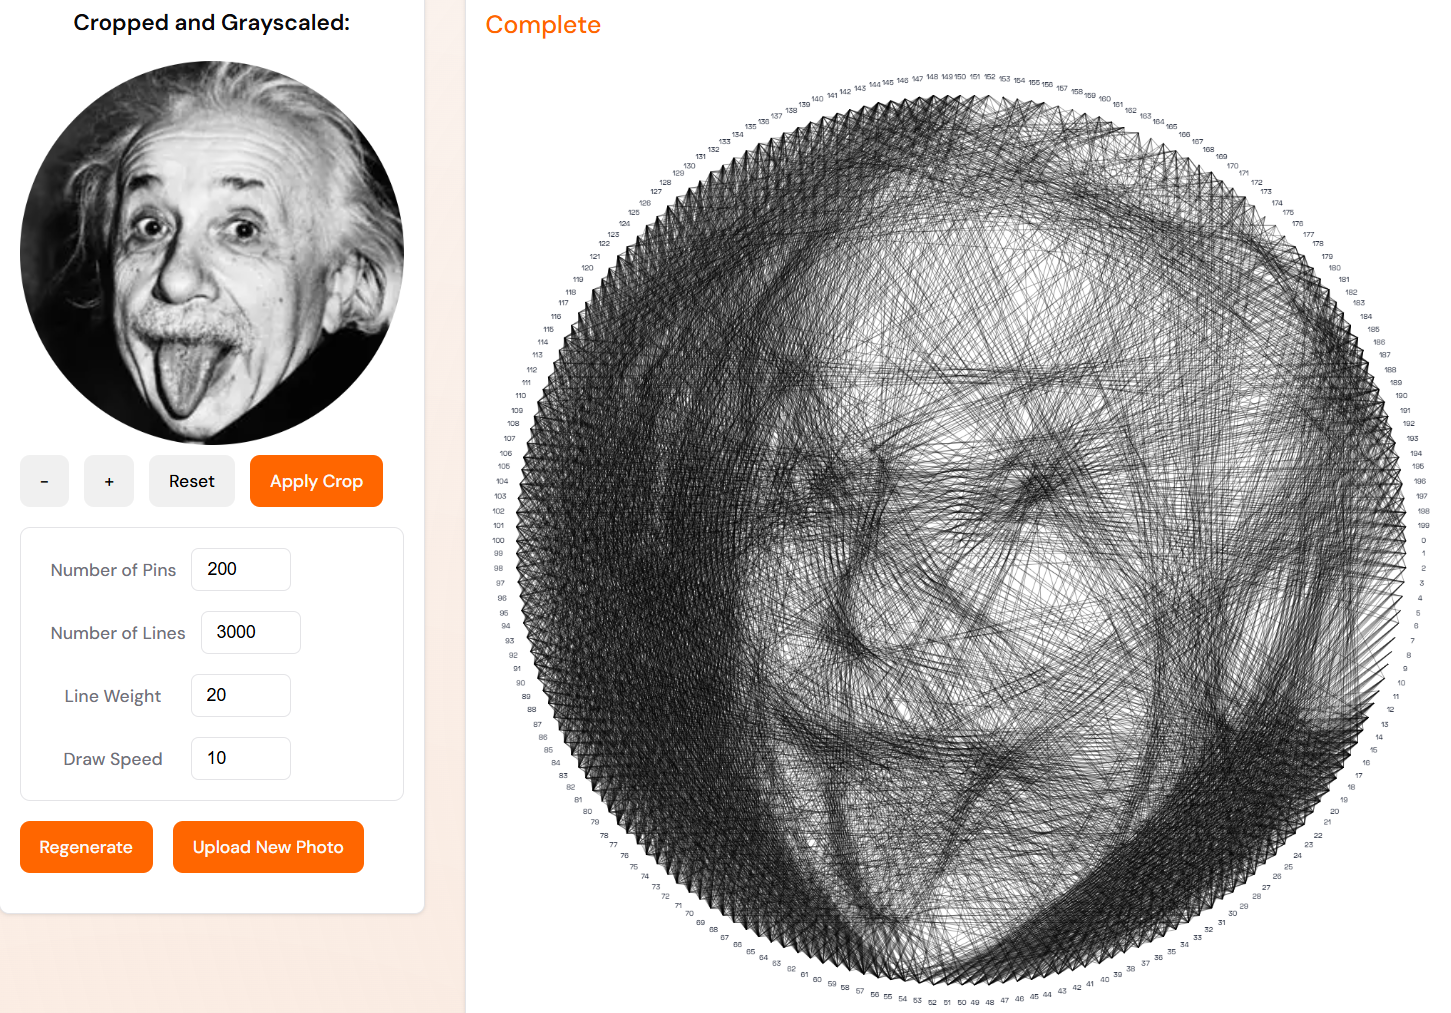
Notre machine pourrait être plus optimisée et sécurisée notamment au niveau des lames pour couper les fils. Mais ce qui nous a le plus limité depuis le début a été le nombre de clous de notre planche, cette planche venait des années passées et si on en voulait une plus grande, il aurait fallu tout refaire. C’est exactement pour cette raison que notre dessin complexe du logo Polytech n’a pas été aussi concluant que l’on attendait.

Image avec un plateau de 100 clous :

NB : Le nombre de lignes est seulement de 1000 ici car le tableau devient juste tout noir si j’en mets 3 000 comme dans la photo ci-dessous.

Même image avec un plateau de 200 clous :

Enfin, bien que tout le mécanisme de notre machine à couleurs fonctionne, il arrive encore que le fil de la deuxième couleur s’emmêle dans un clou alors qu’on n’est pas encore sensé l’utiliser, il aurait fallu ajouter un module de retenu du fil à ce niveau là.

8. Conclusion :

A travers ce blog, on a pu voir tout le processus de recherche et de fabrication que l’on a mené dans ce projet. Bien que ces 100 heures aient été remplies de problèmes, les moments de réussite valaient bien plus. Ça a été pour nous les meilleurs créneaux que l’on ait eu lors de notre cycle préparatoire à Polytech Angers.

Merci pour votre lecture,

Antoine Le Mené et Ulysse Druaux, Peip2A.

Projet “VIRTUAL DESIGN”

Bienvenue sur notre blog de style !

Créé en 2026 par les PEIP2 Alix, Alban, Clément et Lucas.

Introduction

Notre projet est en collaboration avec le lycée de la mode à Cholet. Ils ont une machine qui coûte plusieurs centaines de milliers d’euros et qui permet d’imprimer des créations en 3D, avec du tissu et de l’encre. Malheureusement, 90% de ce qui est conçu est jeté après la première utilisation.

Notre tâche consiste donc à créer un logiciel qui permet de visualiser les motifs imaginés sur le mobilier souhaité (canapé, chaise, lit, coussins…). Tout cela en 3 dimensions, et de manière interactive.

Au-delà de l’aspect technique, notre mission est de proposer une solution de prototypage virtuel. En visualisant le rendu final avant même de lancer l’impression, on élimine les essais inutiles et on réduit considérablement l’empreinte environnementale de la création textile.

Développement

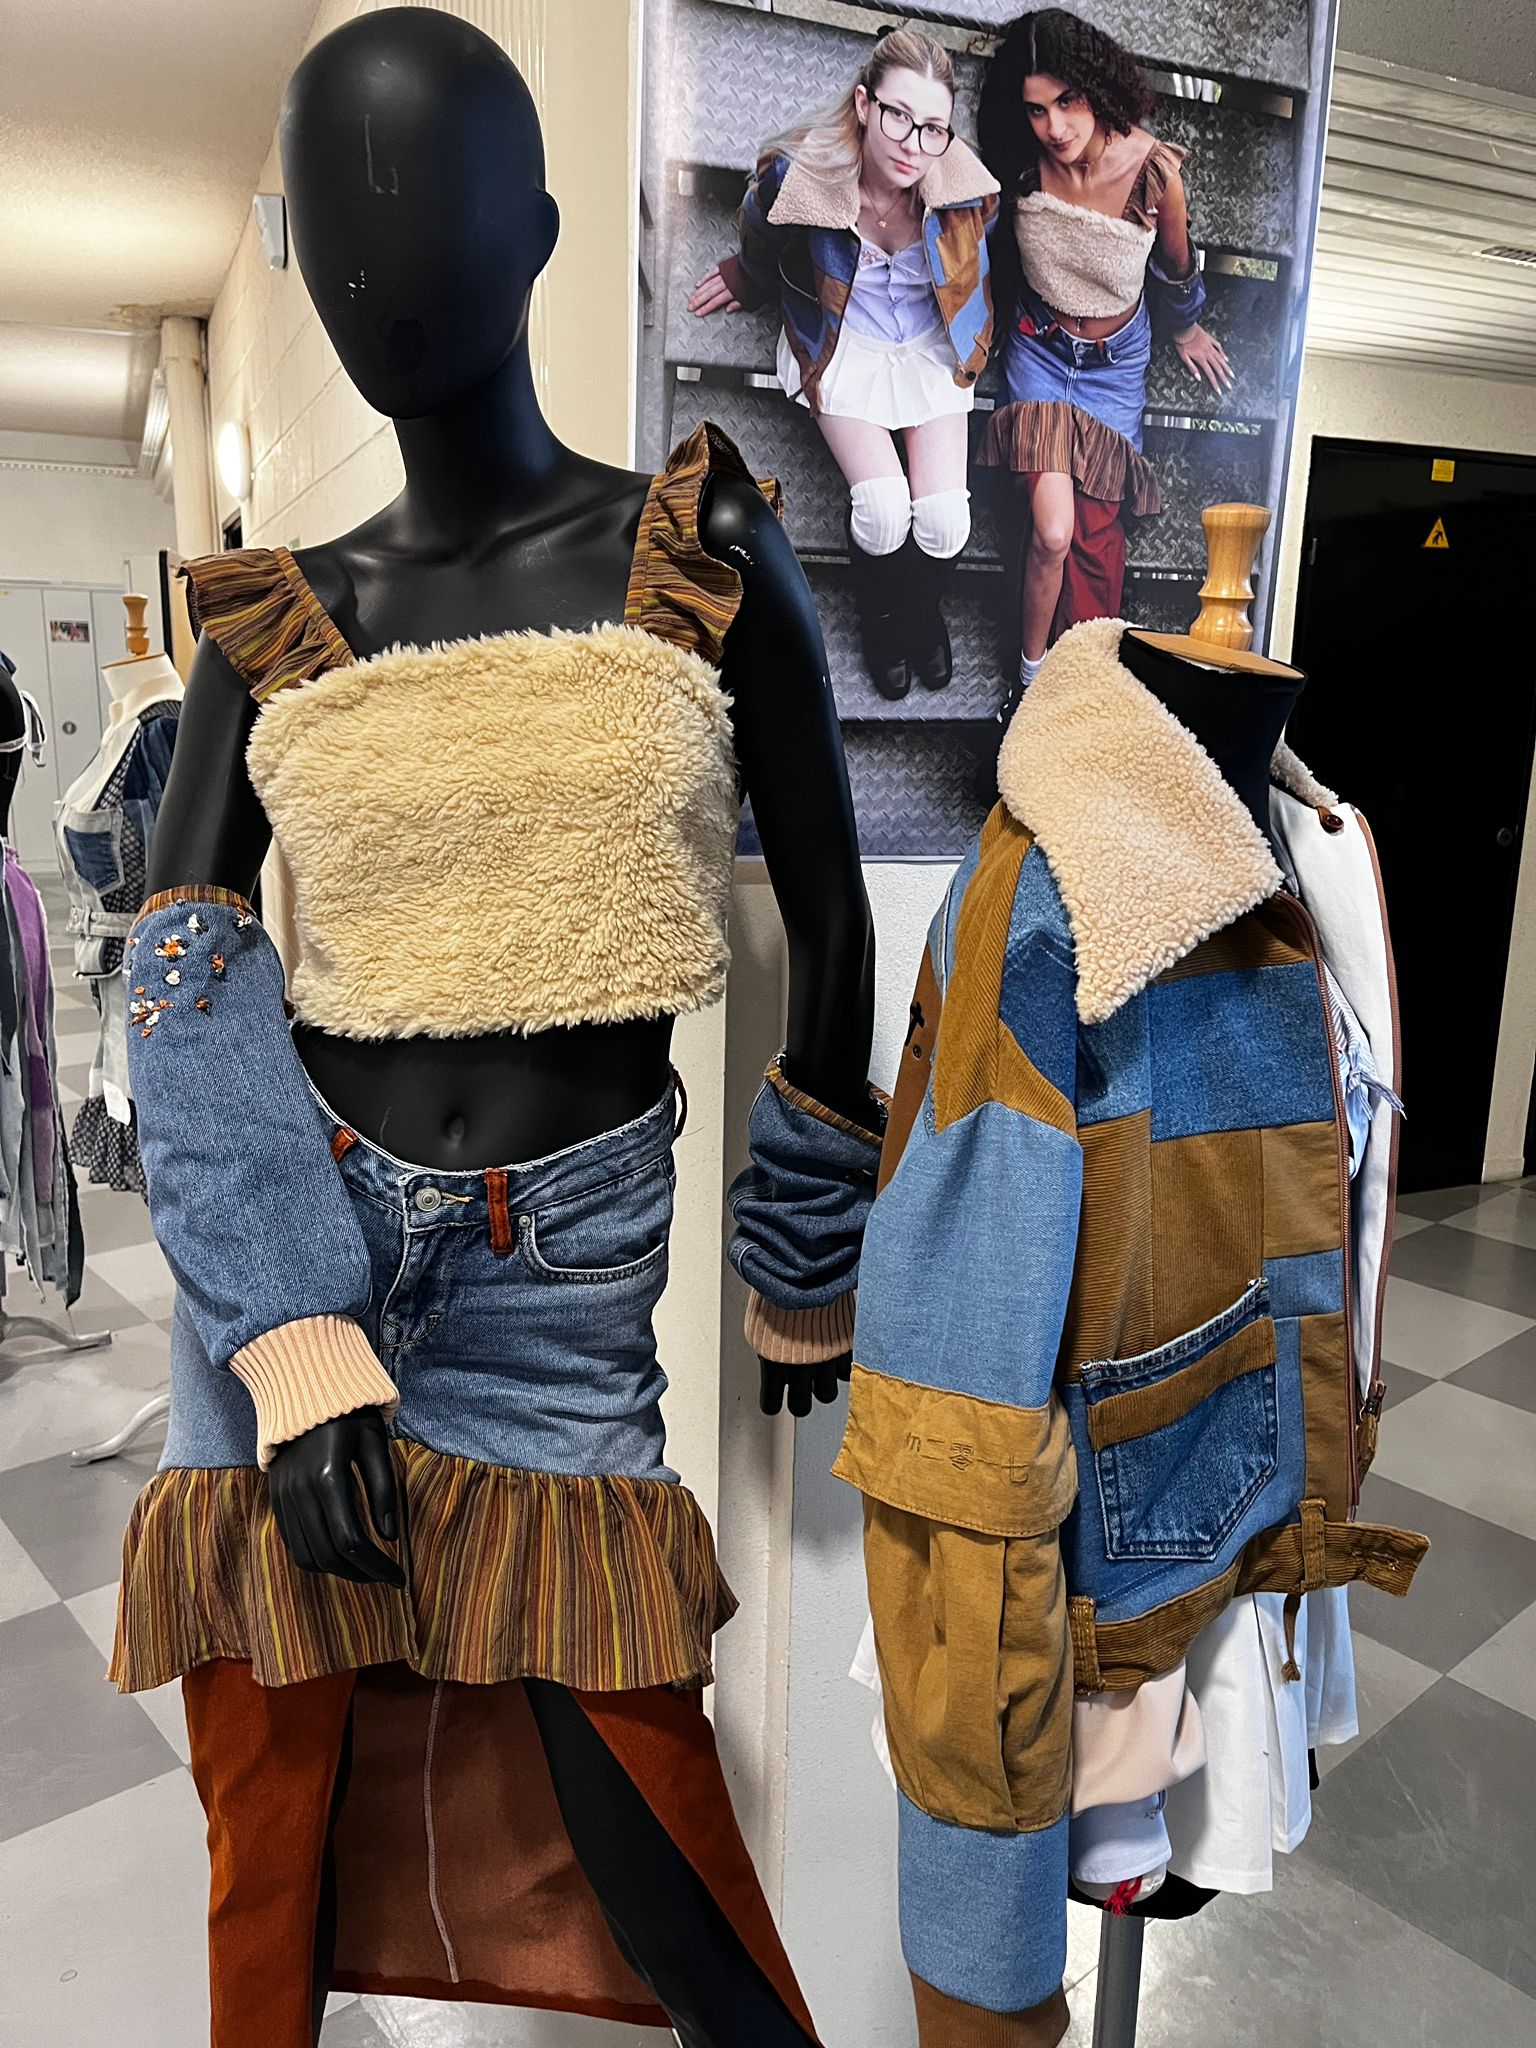
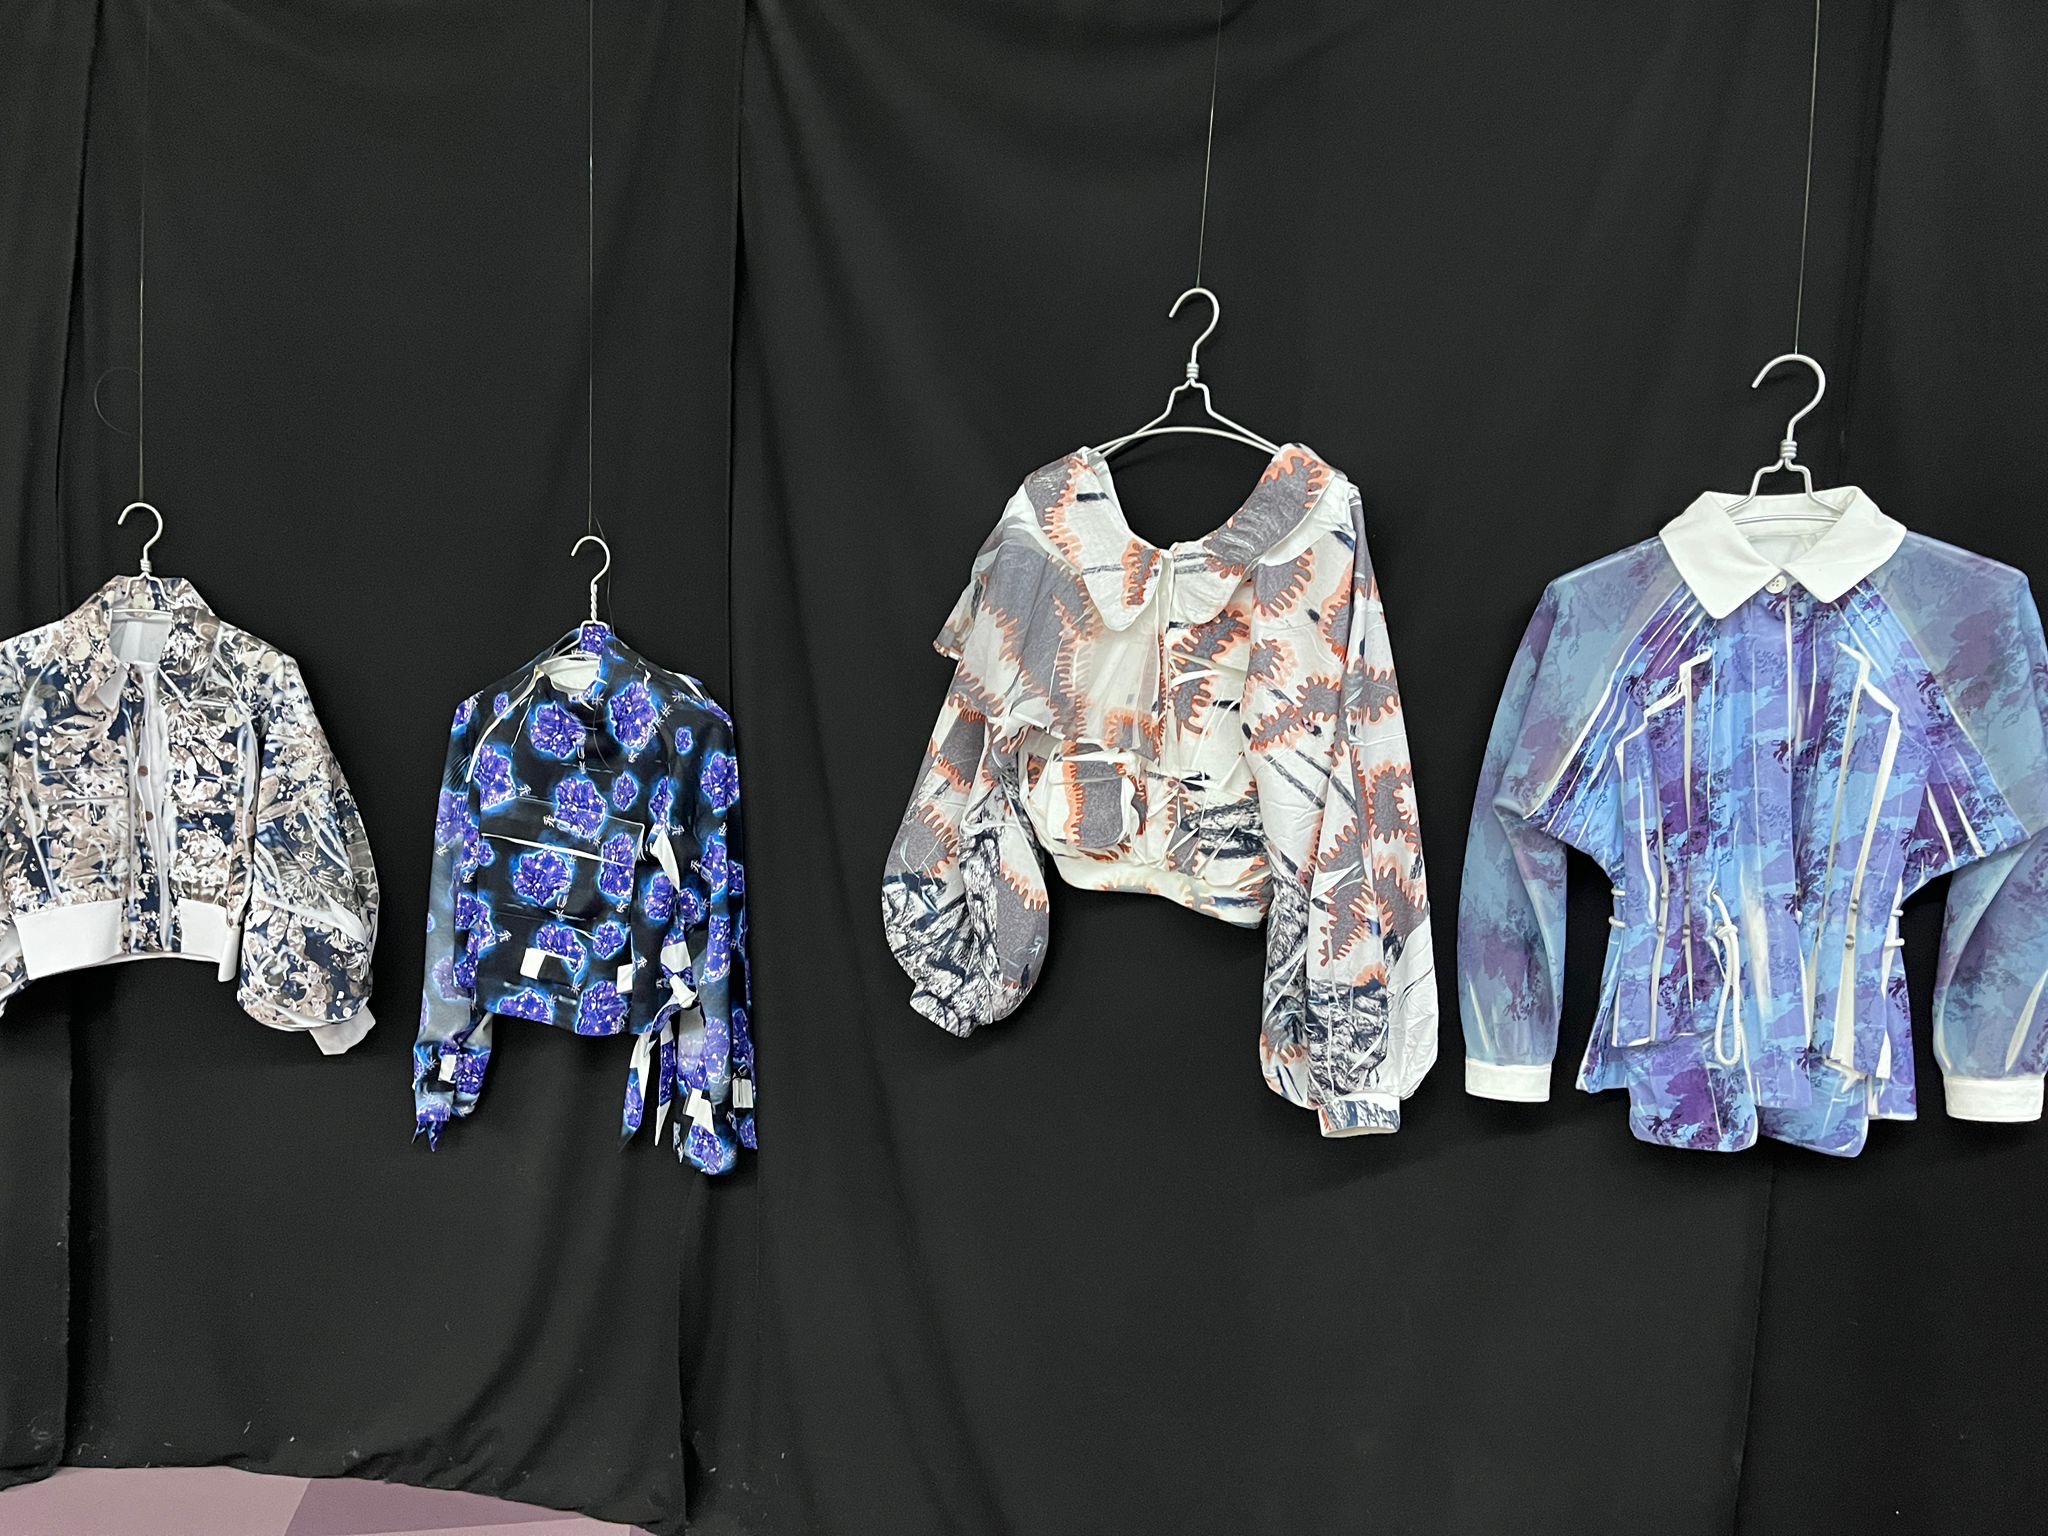
Tenues créées par des étudiantes

Il nous a été demandé de réaliser notre projet sur Unity 3D. Ne connaissant pas du tout ce logiciel, nous l’avons d’abord pris en main. Ensuite notre professeur nous a fourni des scripts. Nous les avons testés et utilisés pour la plupart, et nous avons utilisé l’intelligence artificielle parfois pour nous aider à adapter ces scripts à ce que nous voulions faire.

Le choix d’Unity 3D s’est imposé par sa gestion avancée de la physique de la lumière. Pour un designer de mode, le rendu des couleurs sous un éclairage spécifique (spot de défilé vs lumière naturelle) est crucial pour valider un motif.

Pour cela nous avons élaboré :

  • un shader (rotationner/pivoter les textures)
  • un Canvas (qui gère la partie User Interface)
  • un système de gestion de lumière (spotlight ou direct light)
  • une scène de maison et des assets (application des textures)
  • un menu d’accueil, un menu d’aide et un bouton “Textures” pour rendre le logiciel plus intuitif

Tous les scripts ont été réalisés en langage C#, ce qui a nécessité de nombreuses heures de codage sur Unity 3D. Mais nous sommes absolument passionnés par la programmation, donc cela n’a pas posé problème.

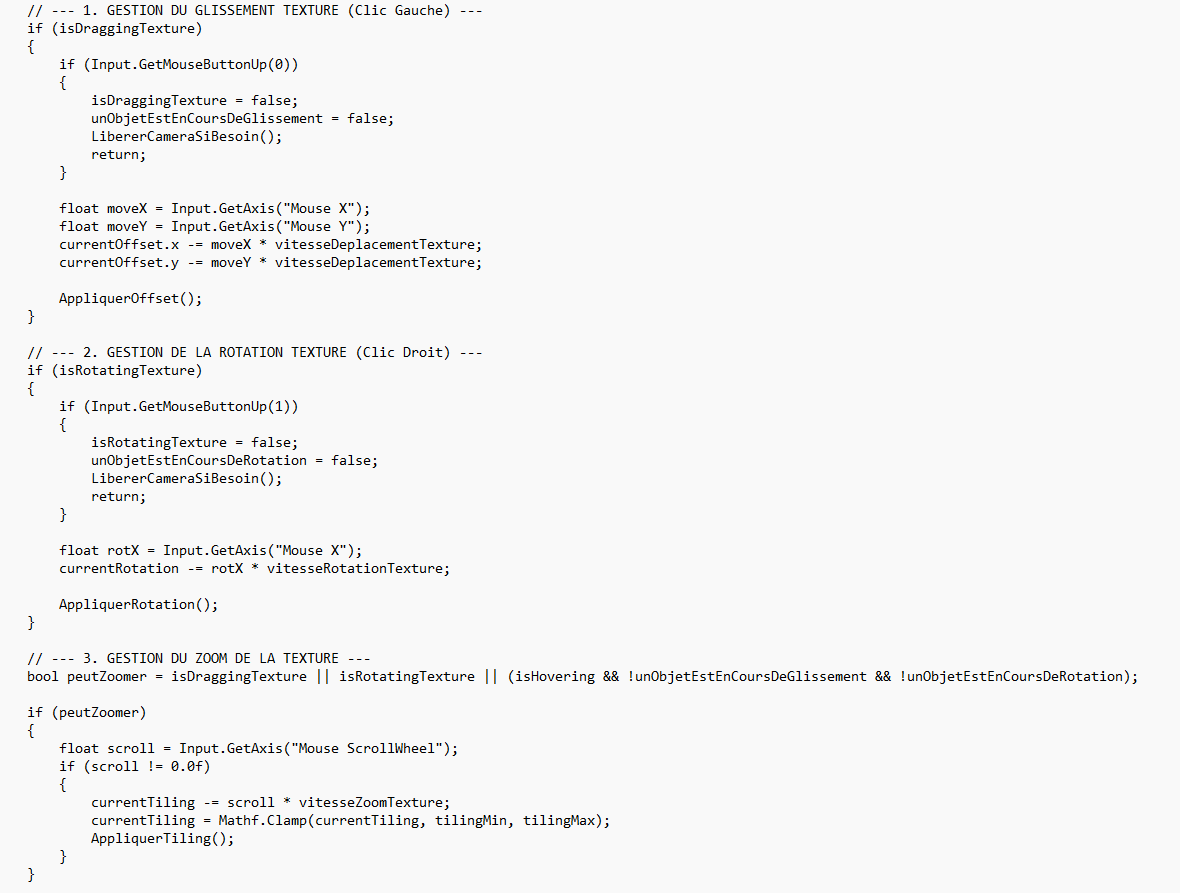
Quelques lignes de code 😋…

Réalisation

Les demandes du lycée étaient les suivantes :

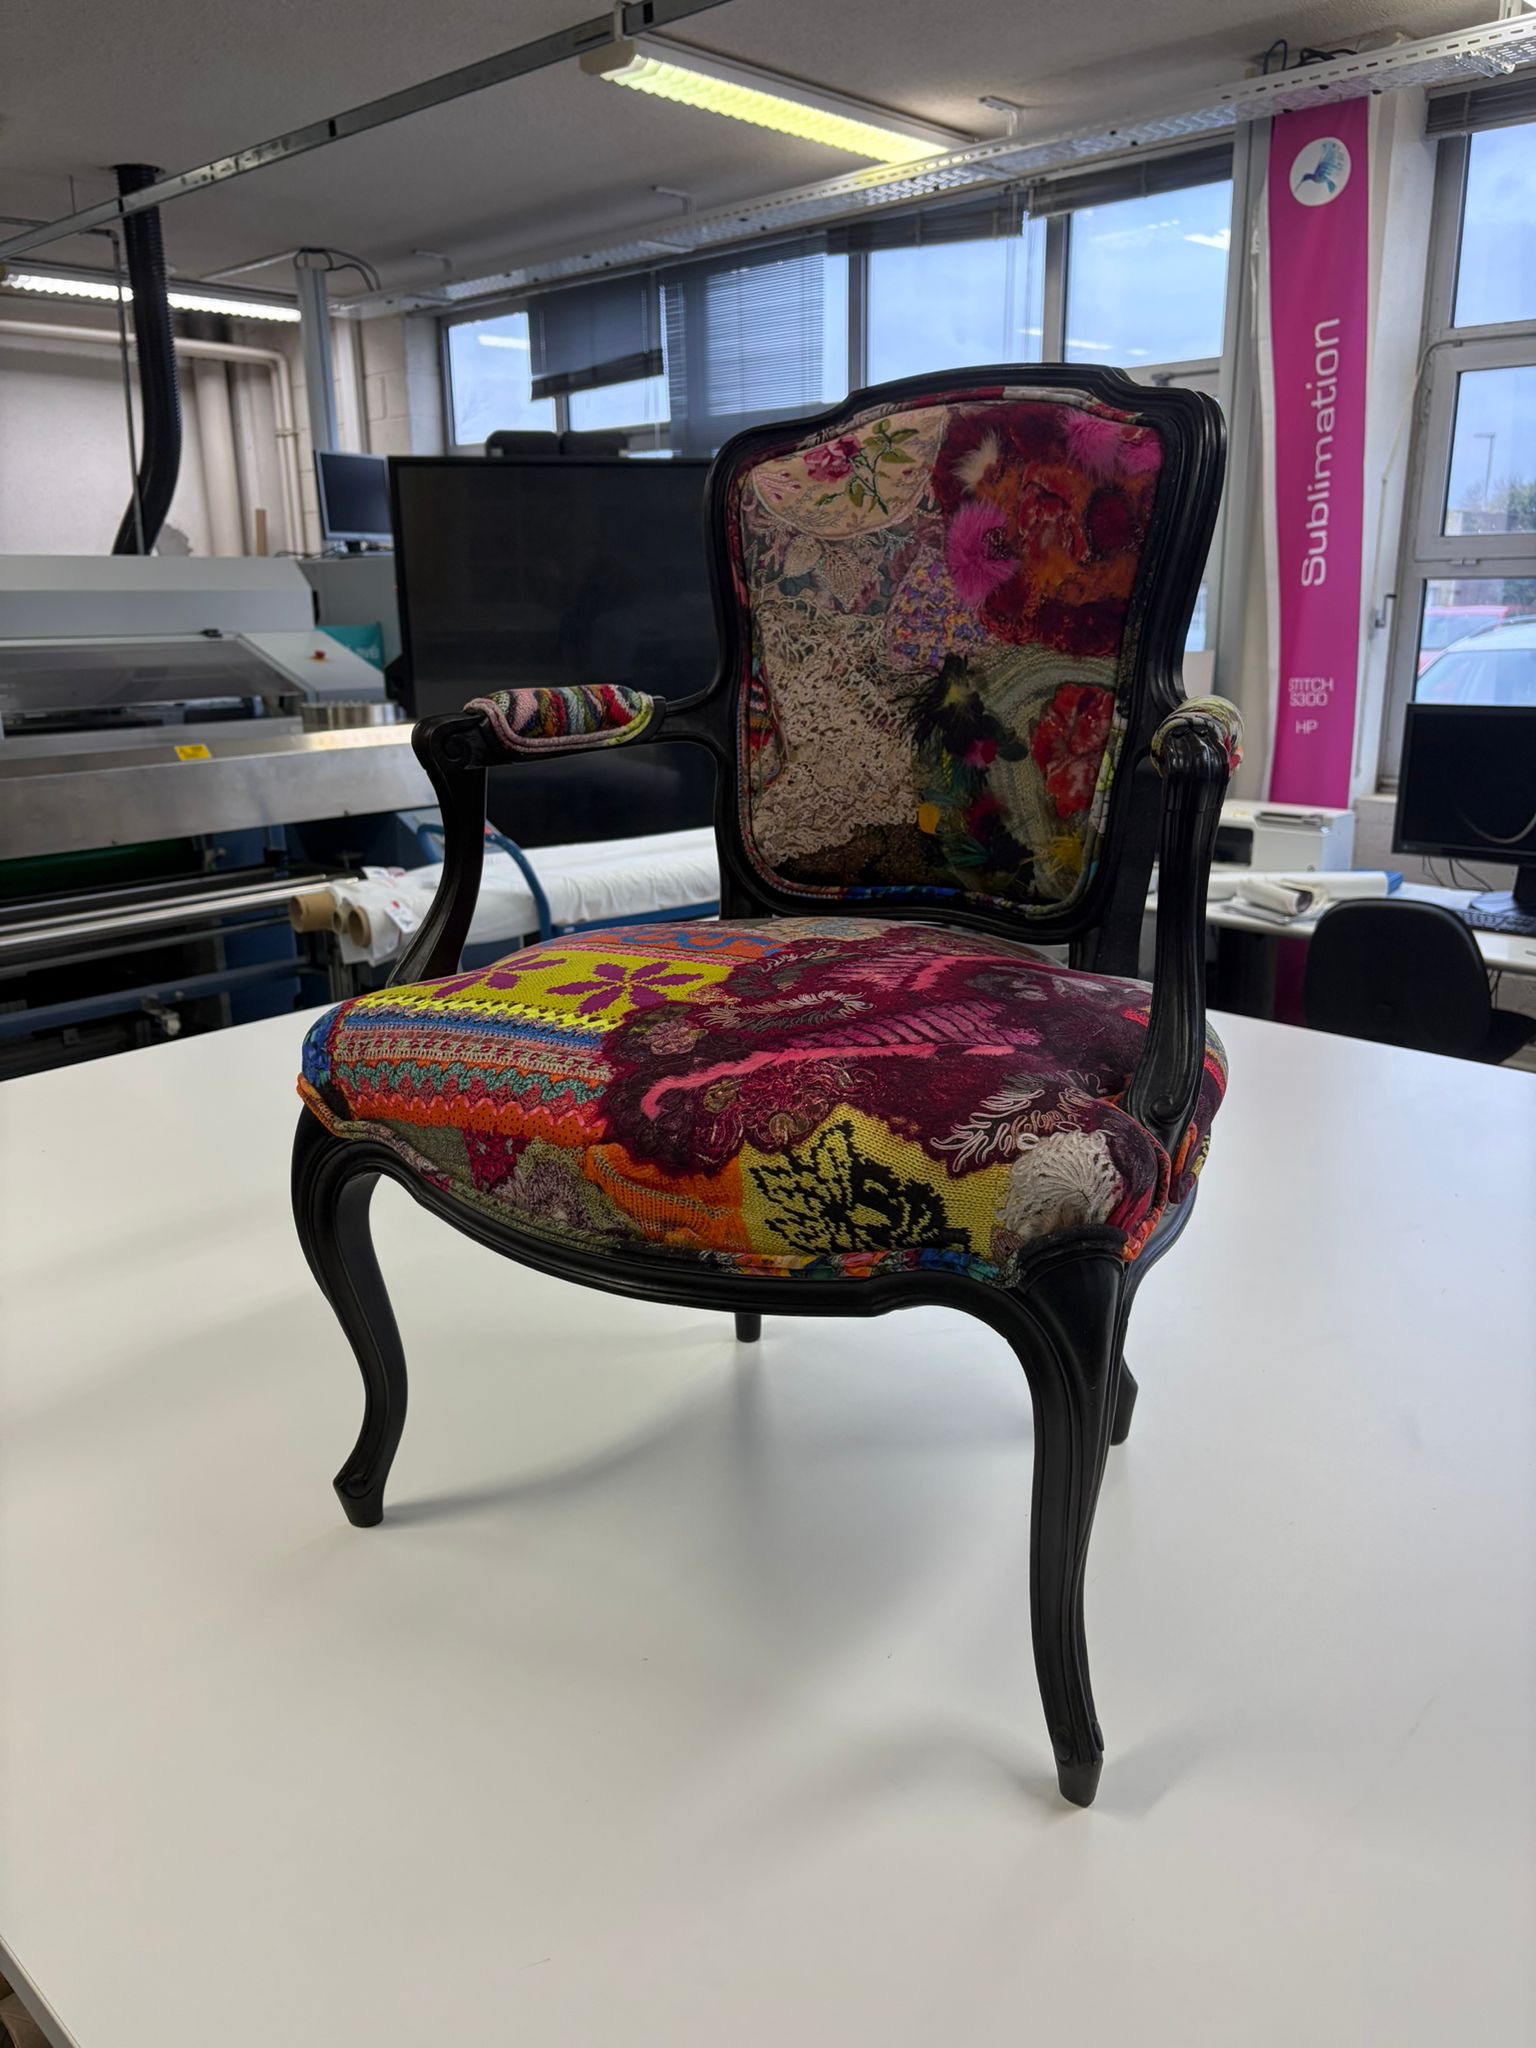
Fauteuil légendaire du lycée de la mode

Créer des pièces par défaut (salon et chambre) avec du mobilier dedans (canapés, fauteuils, lits, oreillers…) qui puissent être modifiés par l’étudiant, afin que celui-ci puisse ajouter les textures qu’il souhaite, pour les visualiser avant d’imprimer ses motifs. Il fallait donc que la texture soit en 3D, et que l’objet visualisé soit le plus réaliste possible, tout en restant dépendant de la luminosité de l’environnement. Nous devions aussi faire en sorte que l’étudiant puisse importer le motif qu’il crée, et l’ajouter dans le logiciel.

L’utilisateur peut tourner autour du meuble, zoomer pour observer la définition de l’encre sur la fibre et ajuster l’échelle du motif en temps réel. C’est cette interactivité qui transforme un simple dessin en un objet tangible.

première ébauche de la chambre sur Unity

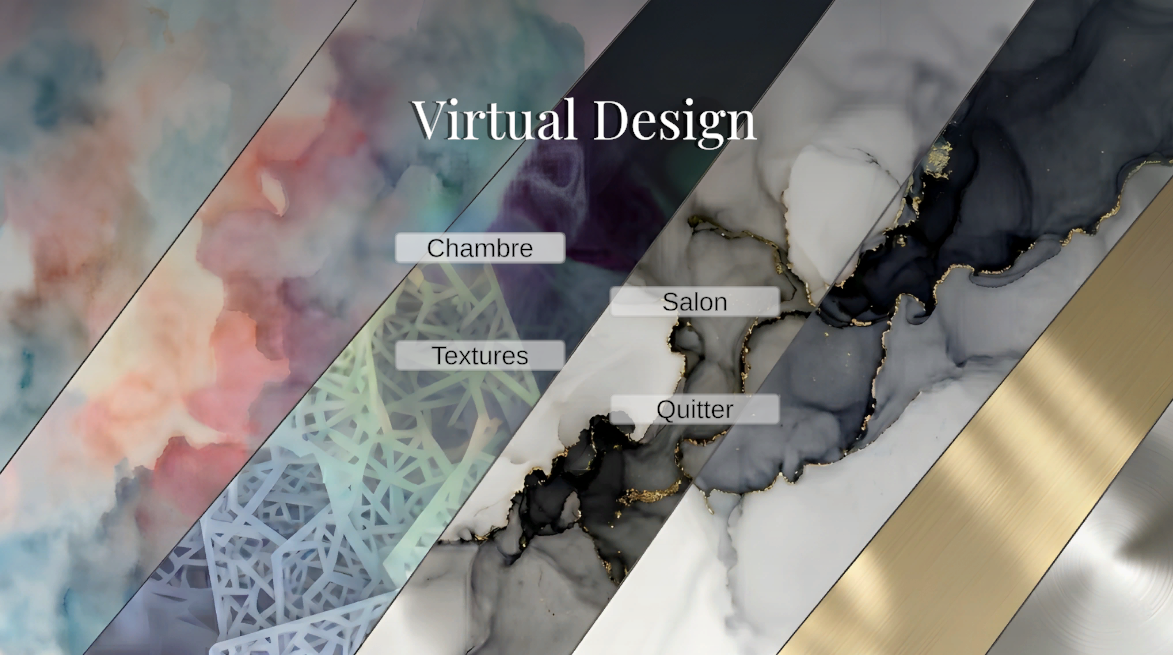
Voici l’interface principale qui s’ouvre lorsqu’on lance notre logiciel :

Interface d’accueil de notre logiciel

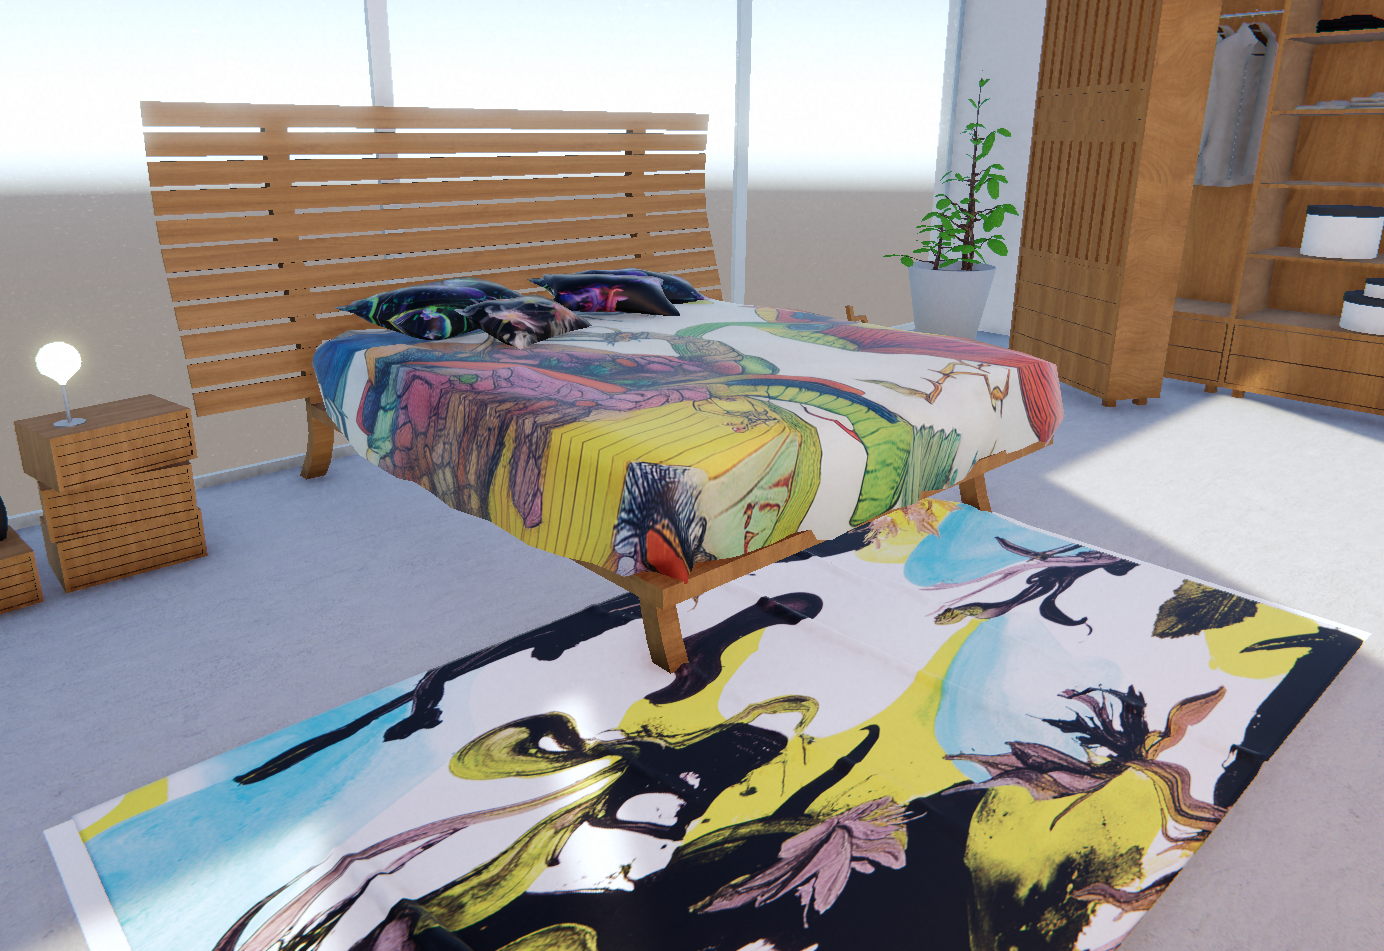
Si on clique sur “Chambre”, on va arriver dans la chambre créée, composée d’un lit avec des coussins, des luminaires et des meubles (comme des tables de chevet). Chacun des éléments de cette pièce peut se voir attribuer une texture, qui peut elle-même être zoomée, décalée ou pivotée. Le but est de se déplacer dans la pièce afin de se projeter pour voir le rendu de la texture choisie. Cela aide l’étudiant à avoir une idée plus réaliste de sa production, et sans consommer de d’encre ni de tissu.

Notre chambre

Si on clique sur “Salon”, on va arriver dans notre salon, et chacun des éléments possédera les mêmes propriétés citées précédemment.

Notre salon

Le bouton “Texture” nous amène dans un dossier qui stocke toutes les textures déjà importées dans le logiciel. C’est avec ce bouton que l’étudiant importera ses créations. Pour cela il suffit d’importer un fichier image classique jpeg. Ce dossier a pour but d’être ordonné car il va abriter des centaines de textures si l’école utilise le logiciel pendant plusieurs années.

Enfin, le bouton “Quitter” ferme la fenêtre.

Conclusion

Nous avons pris conscience que ce projet n’était pas seulement la création d’un logiciel qui serait joli, mais un véritable outil du quotidien pour un lycée, et donc des centaines d’étudiants. Nous avons fait de notre mieux pour développer une alternative 3D et ergonomique qui remplacerait ce que peuvent faire Photoshop ou d’autres logiciels.

À terme, nous pourrions envisager l’ajout de nouvelles pièces de mobilier, ou plusieurs styles de salons par exemple (industriels, modernes, minimalistes, contemporains…). Et même l’intégration de simulateurs pour les vêtements, afin de couvrir l’ensemble des besoins du Lycée de la Mode.

Merci d’avoir lu !

Tenues créées par des étudiants, et qui pourraient potentiellement être modélisées en 3D

Projet “Horloge à LED”

Bonjour à tous ! Nous sommes Noah, Esteban et Antoine, étudiants de deuxième année de classe préparatoire intégrée à Polytech Angers.

Dans le cadre de notre formation, nous avons eu l’opportunité de réaliser un projet concret de A à Z pendant plusieurs semaines. Le défi devant lequel nous sommes ? Concevoir et réaliser une horloge numérique à LED adressables. Ce projet permet de mettre en pratique les compétences acquises au cours des deux années de formation: de la CAO (Conception Assistée par Ordinateur),de l’électronique ainsi que de la programmation.

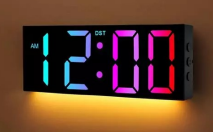
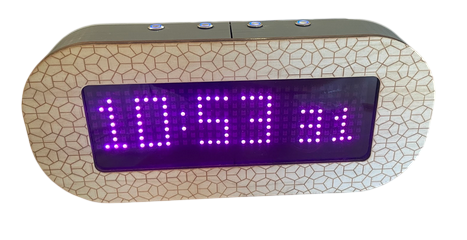
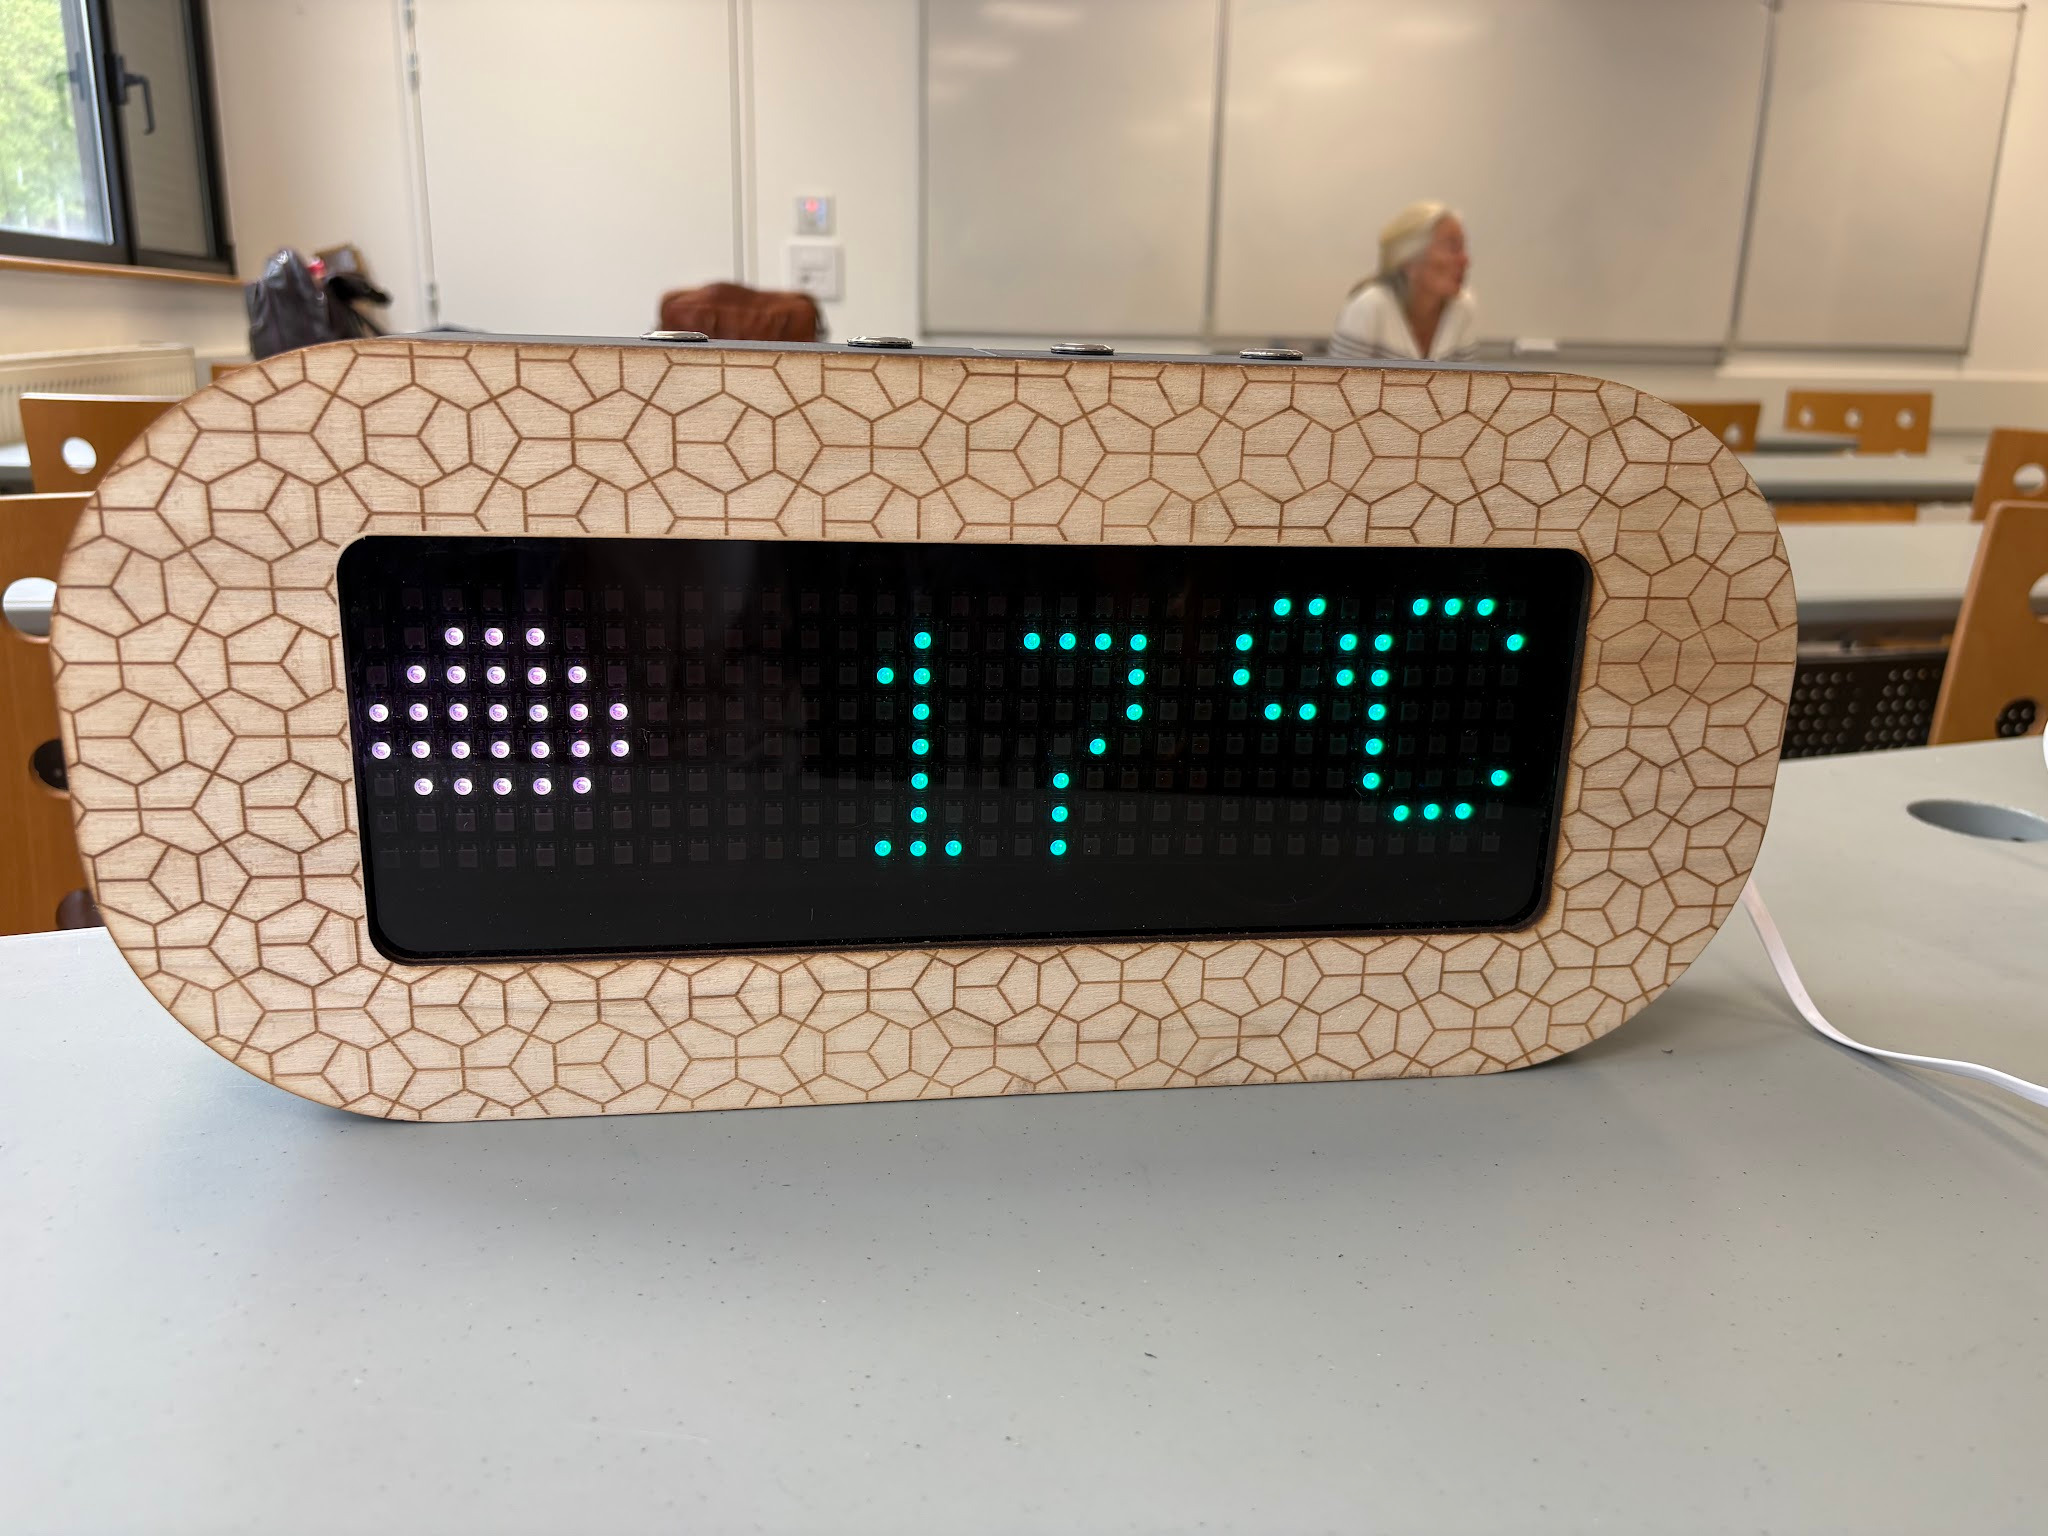
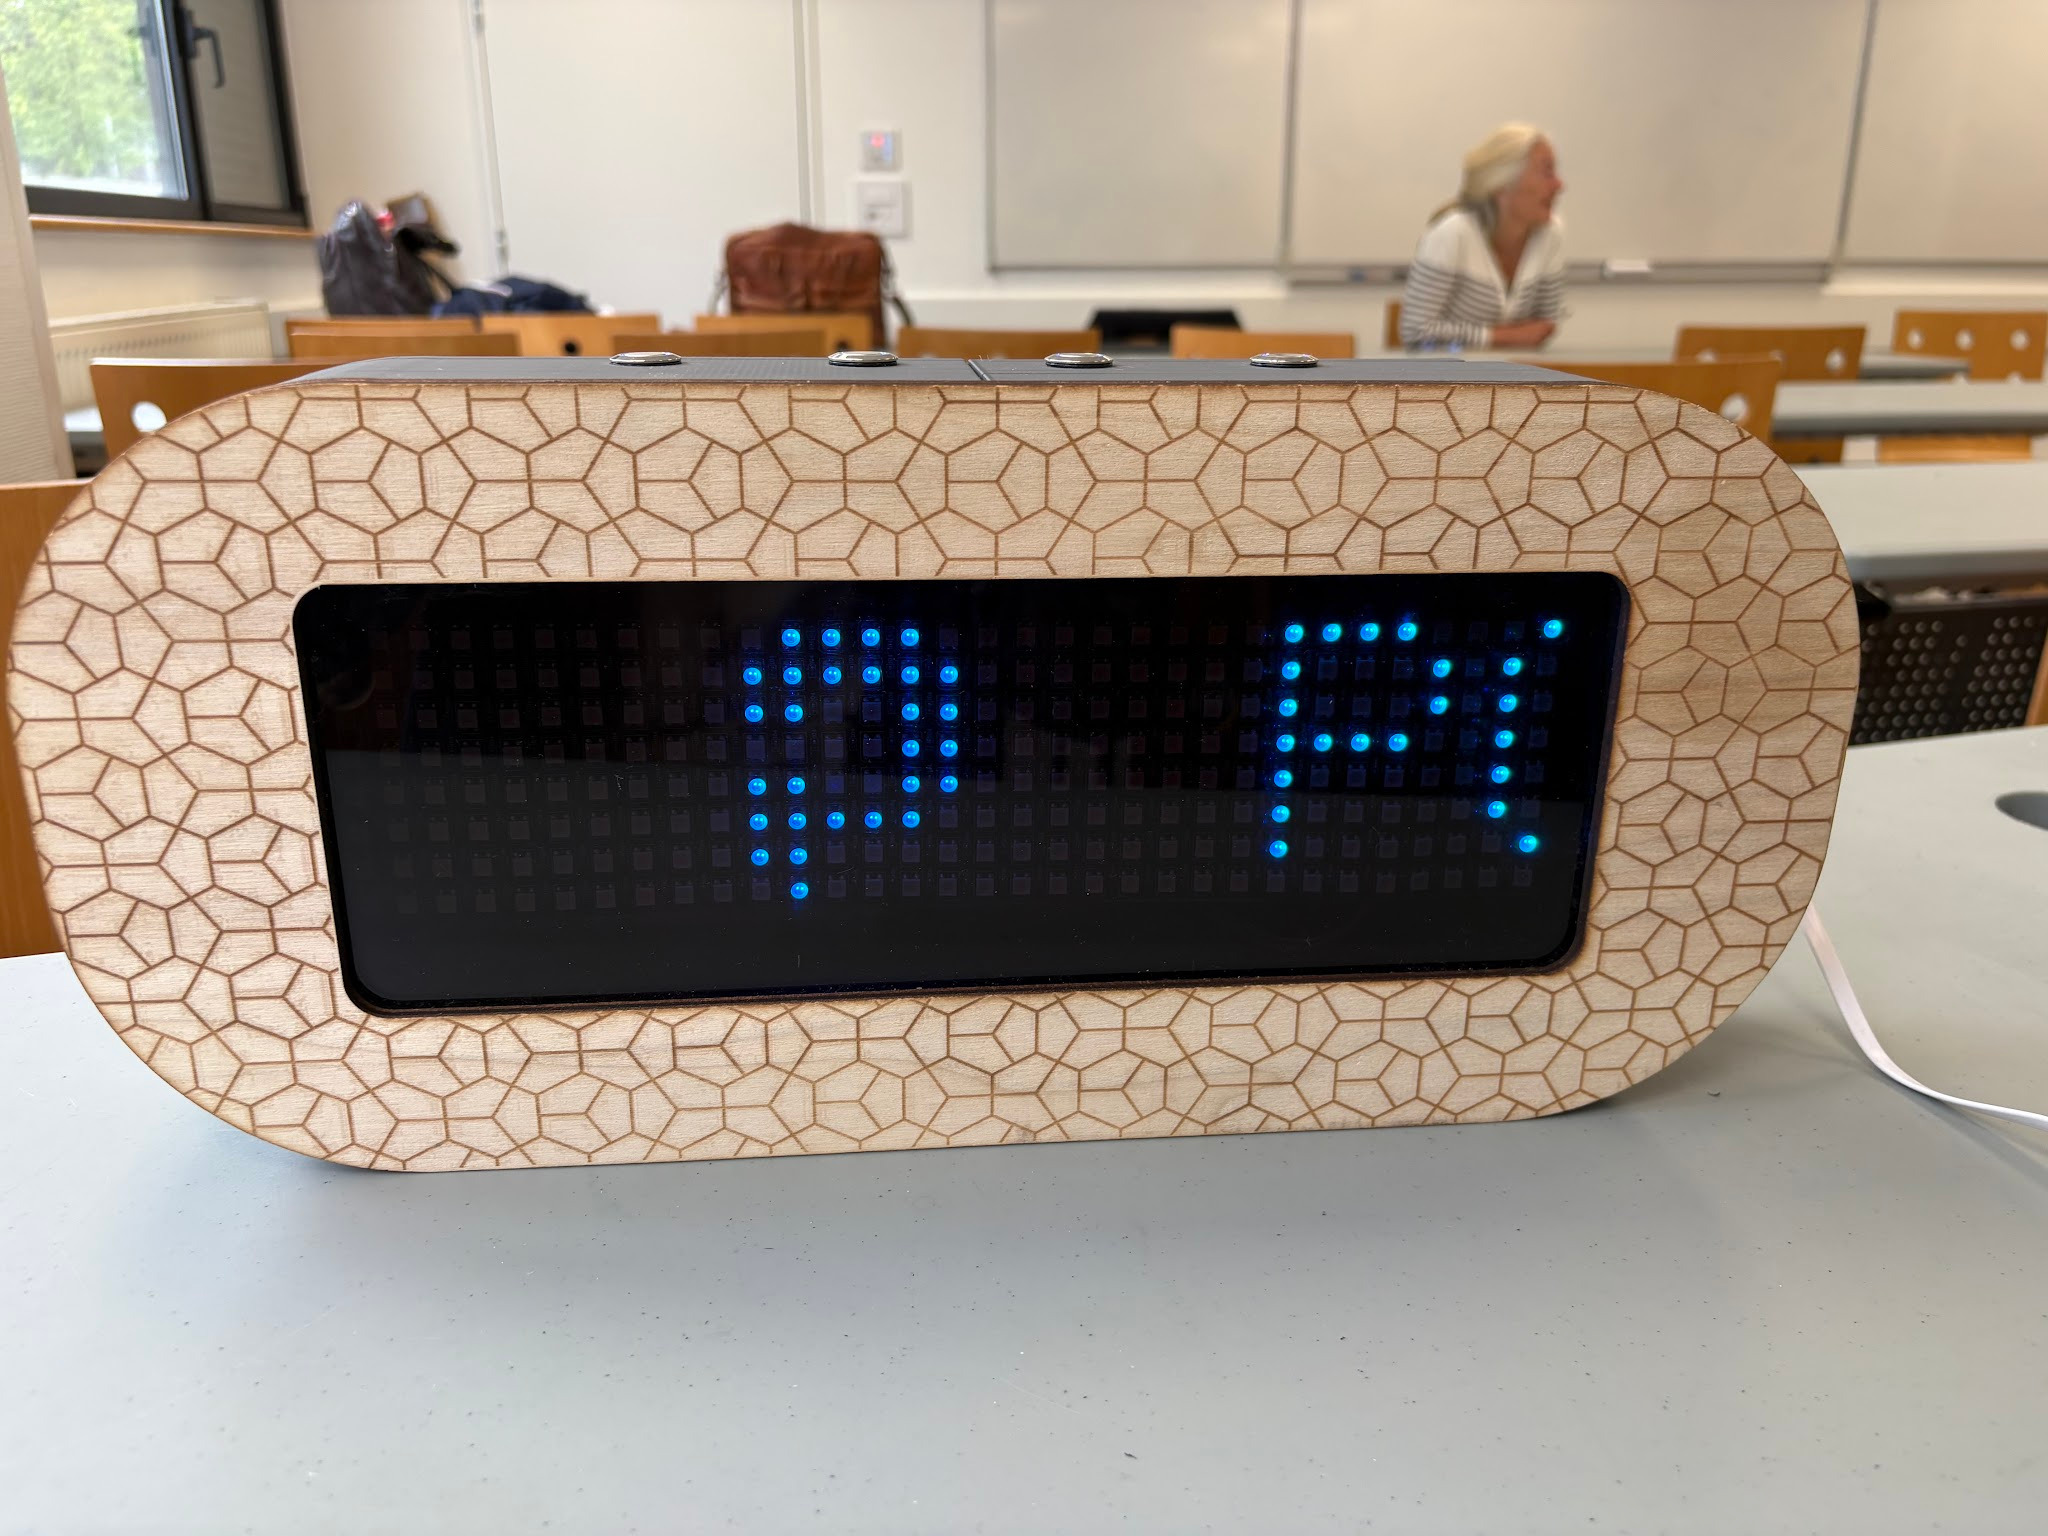
Voici un exemple d’horloge à LED vendu dans le commerce et l’horloge que nous avont finalement conceptualisée:

Pour mener à bien ce projet, nous avons dû lister et commander les composants nécessaires. Voici la liste du matériel requis pour cette horloge :

  • Une Raspberry Pi Pico 2W
  • Une matrice à LED (32×8 pixels)
  • 4 boutons poussoirs (pour régler l’heure et les modes).
  • Du filament 3D (beaucoup !), une imprimante 3D pour la structure.
  • Breadboard, fer à souder et câbles de chargement.
  • Plexiglass fumé
  • Planches de bois d’épaisseur 5 mm

Étape 1 : Réflexion et Conception 3D

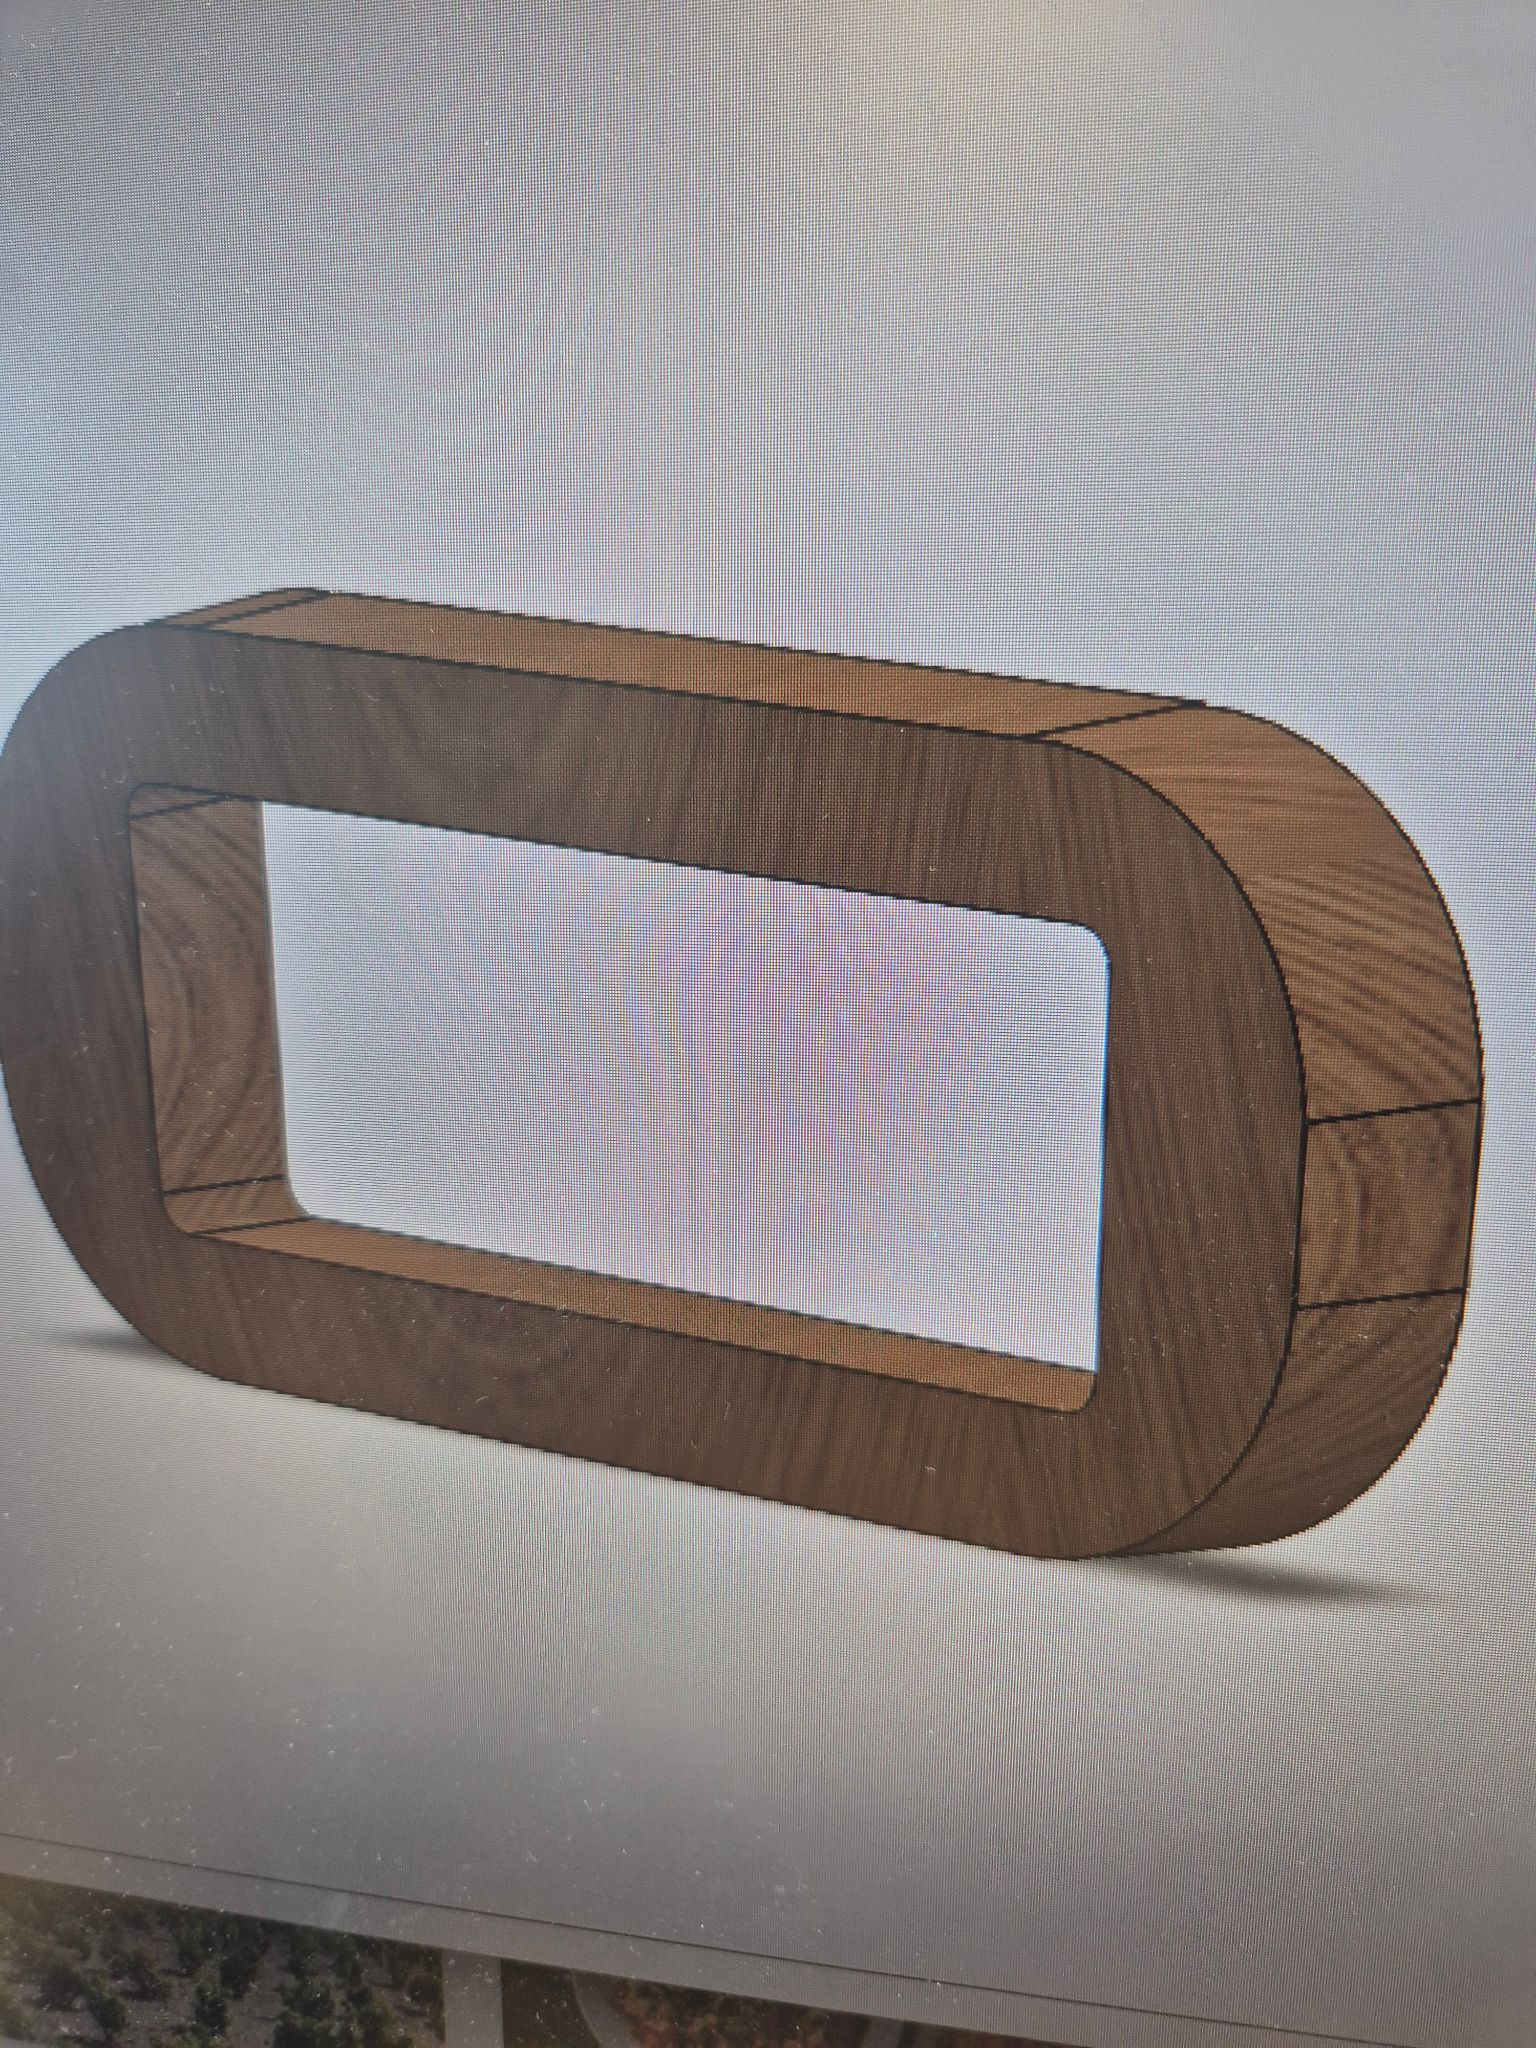
La conception 3D du cadre de l’horloge à l’aide du logiciel de CAO “SolidWorks” a constitué la première étape de notre projet. Le but principal était de déterminer la forme et les dimensions optimales, tout en réfléchissant à l’organisation interne de l’horloge afin que tous les composants électroniques trouvent parfaitement leur place.

Après plusieurs essais de modélisation, nous avons finalement retenu un format de 350 x 200 mm avec des bords arrondis pour un rendu plus moderne. Nous avions prévu à l’arrière du boîtier une rainure pour pouvoir y faire coulisser une plaque de bois en guise de fermeture et avoir ainsi un accès facile à l’électronique si besoin. Sur le dessus de l’horloge, nous avions également prévu un emplacement pour chacun des quatre boutons de contrôle qui nous permettent de paramétrer les différentes fonctionnalités de l’horloge.

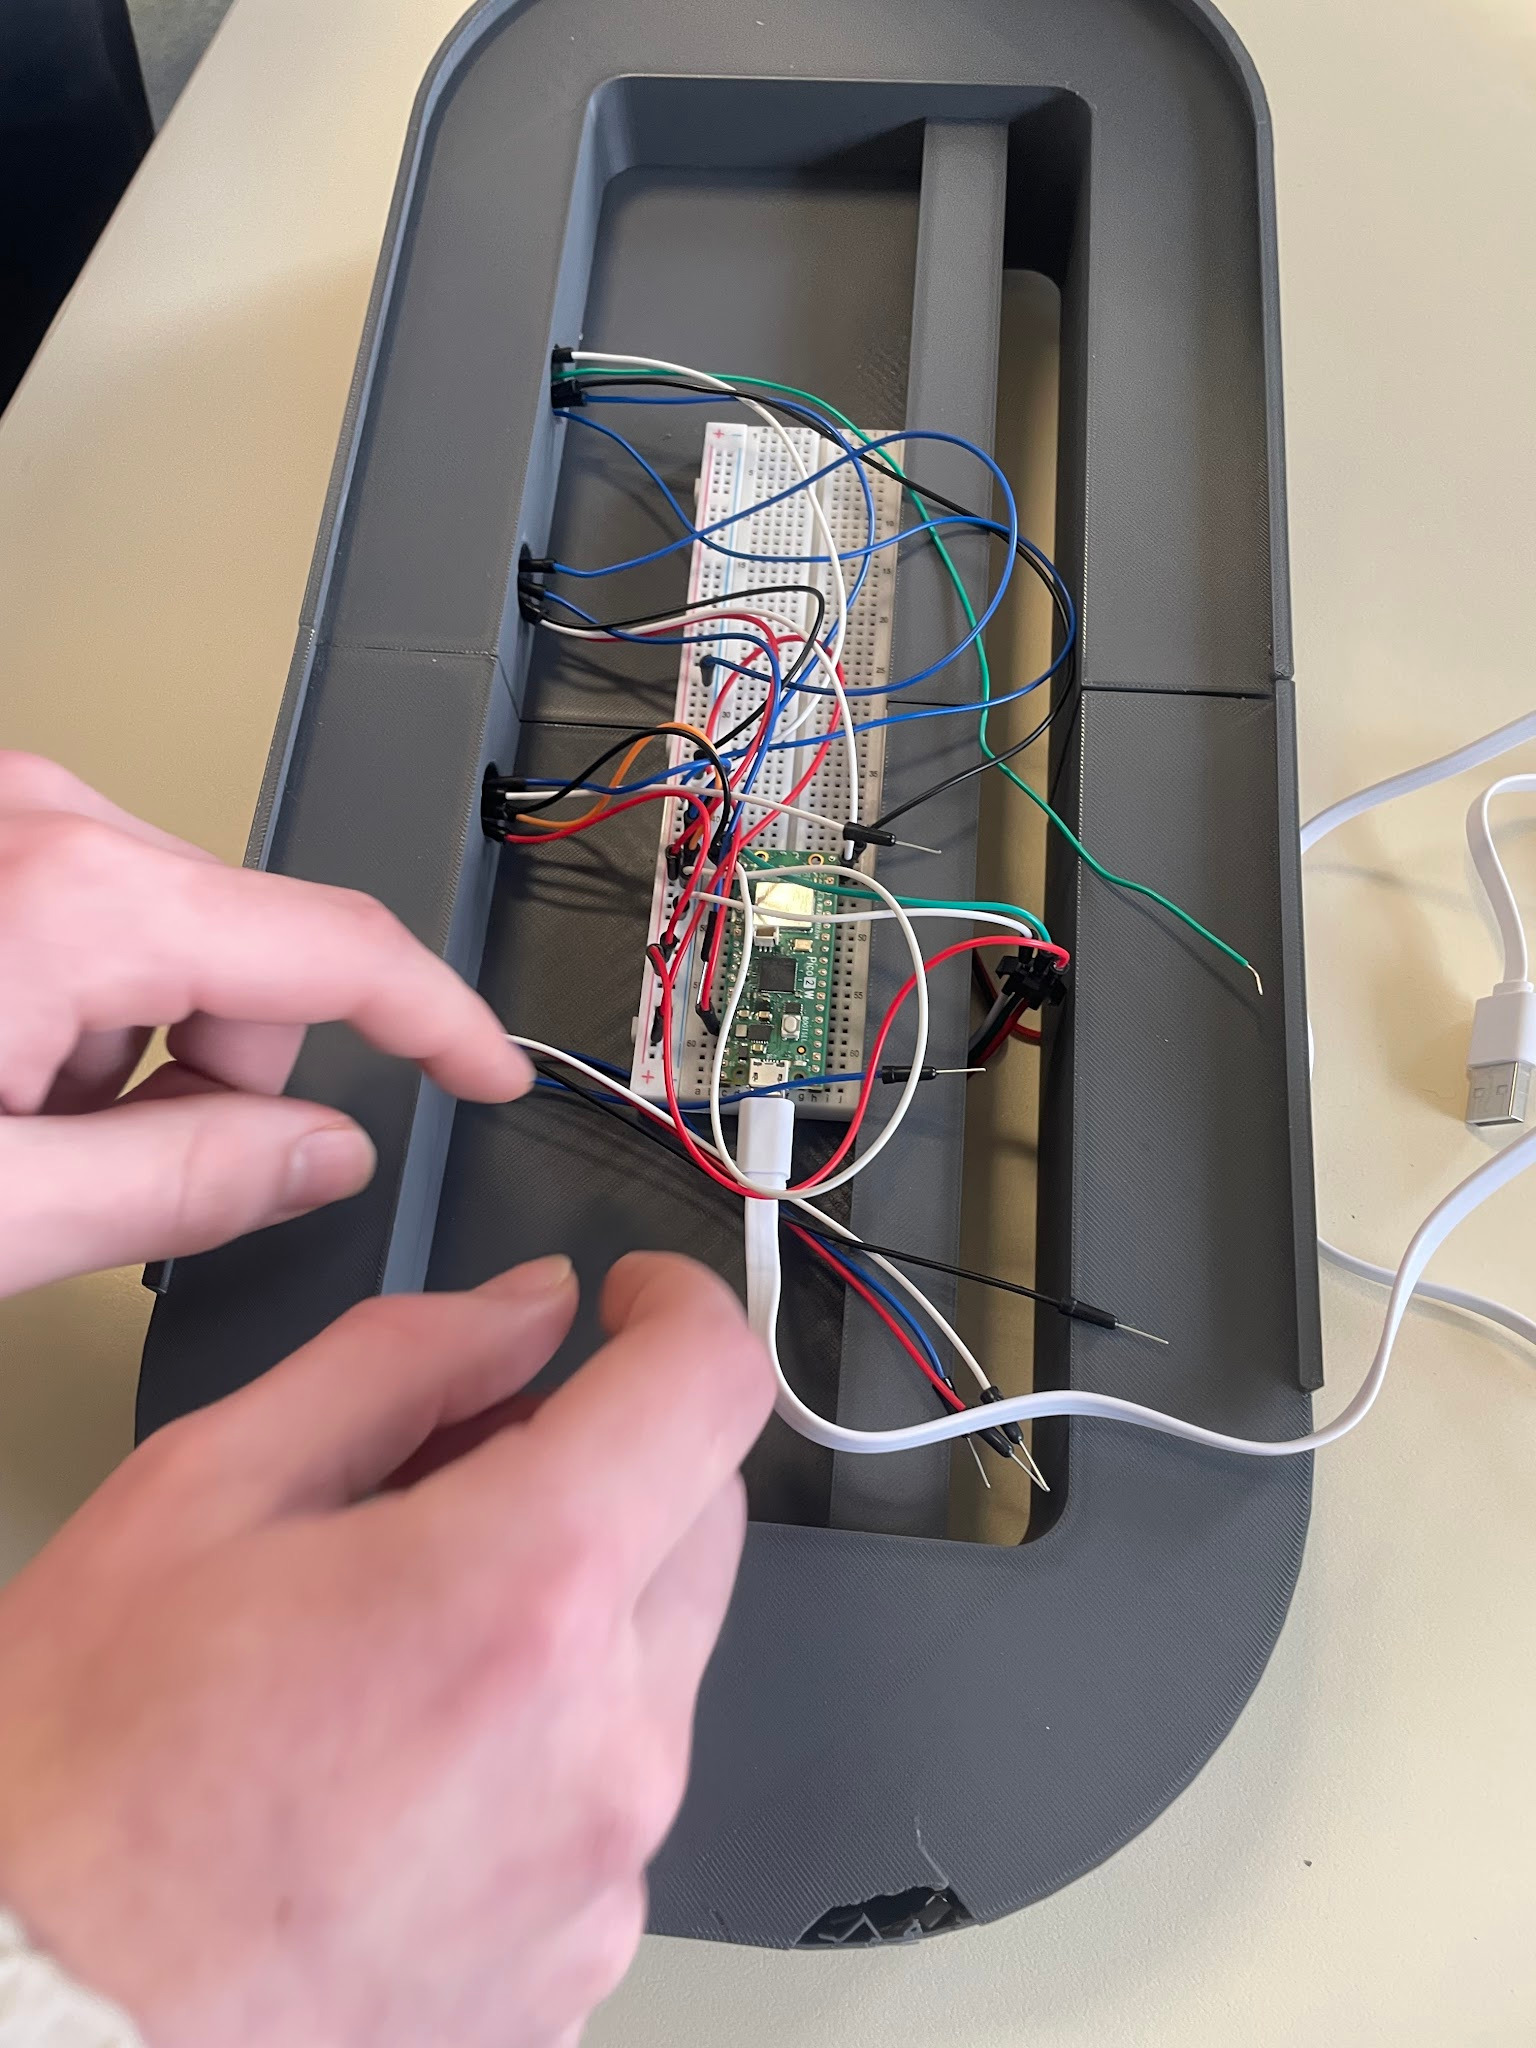
Le problème principal était de trouver une solution pour fixer les LED et la carte électronique. Pour pallier cet inconvénient, nous avons modélisé une paroi centrale dans la boîte. Cette structure a deux rôles : elle sert à fixer les LED, et elle comporte une large encoche sur mesure pour maintenir la breadboard. Enfin, nous avons laissé un espace dans la partie basse de la paroi centrale pour laisser passer les différents fils de connexion entre les LED et la breadboard.

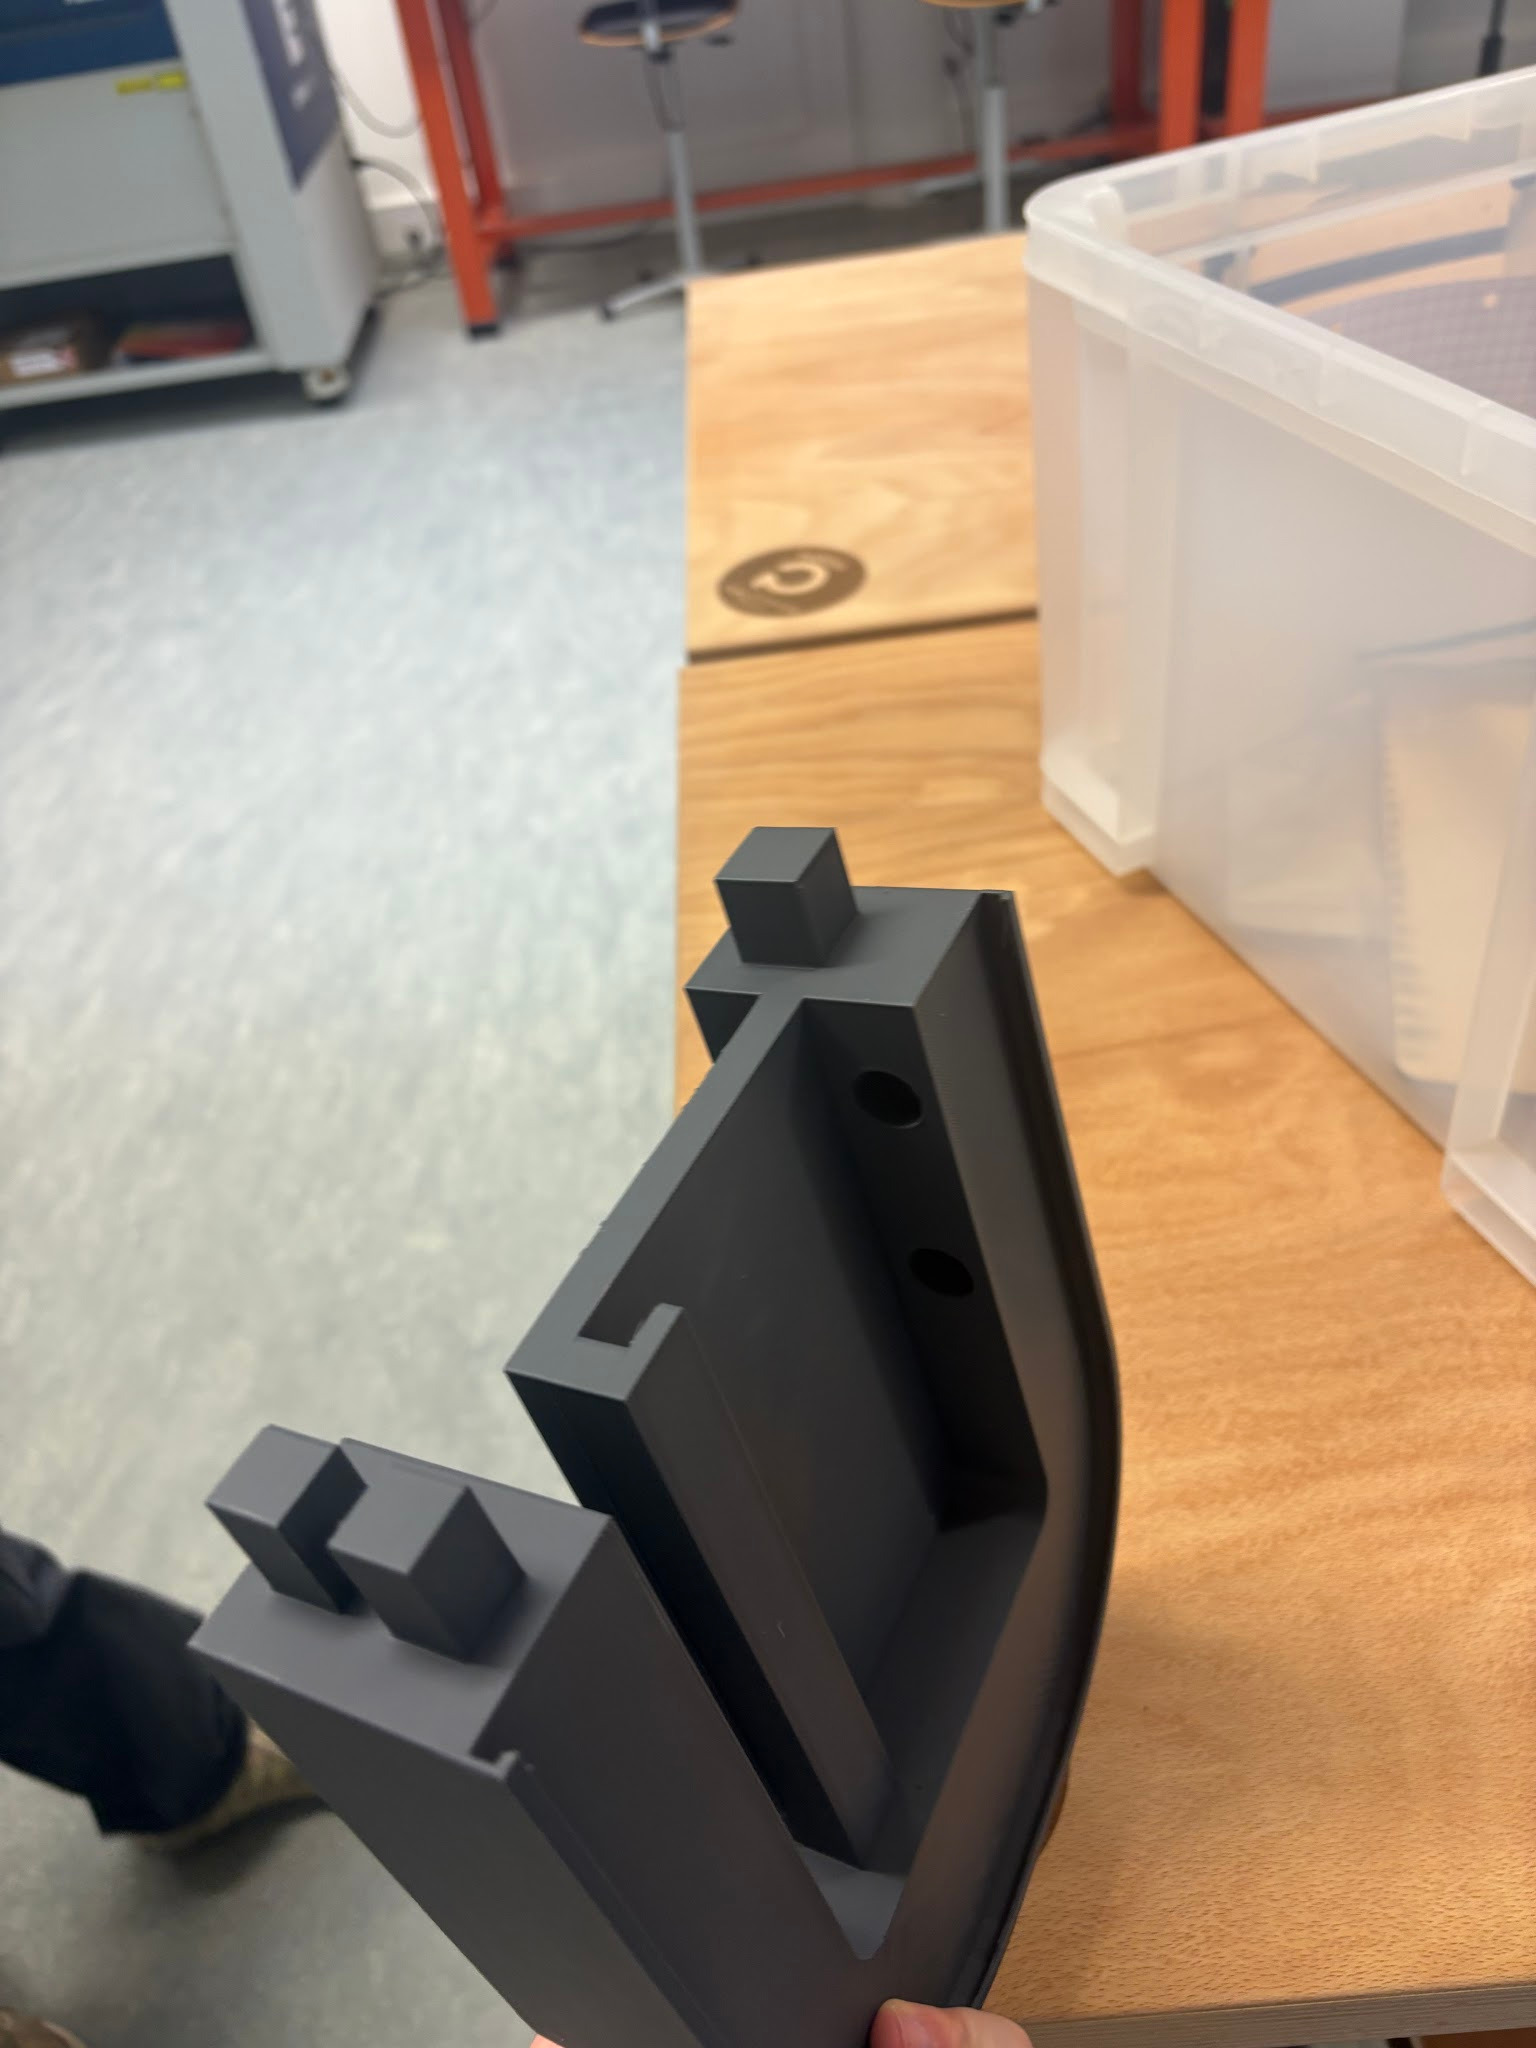
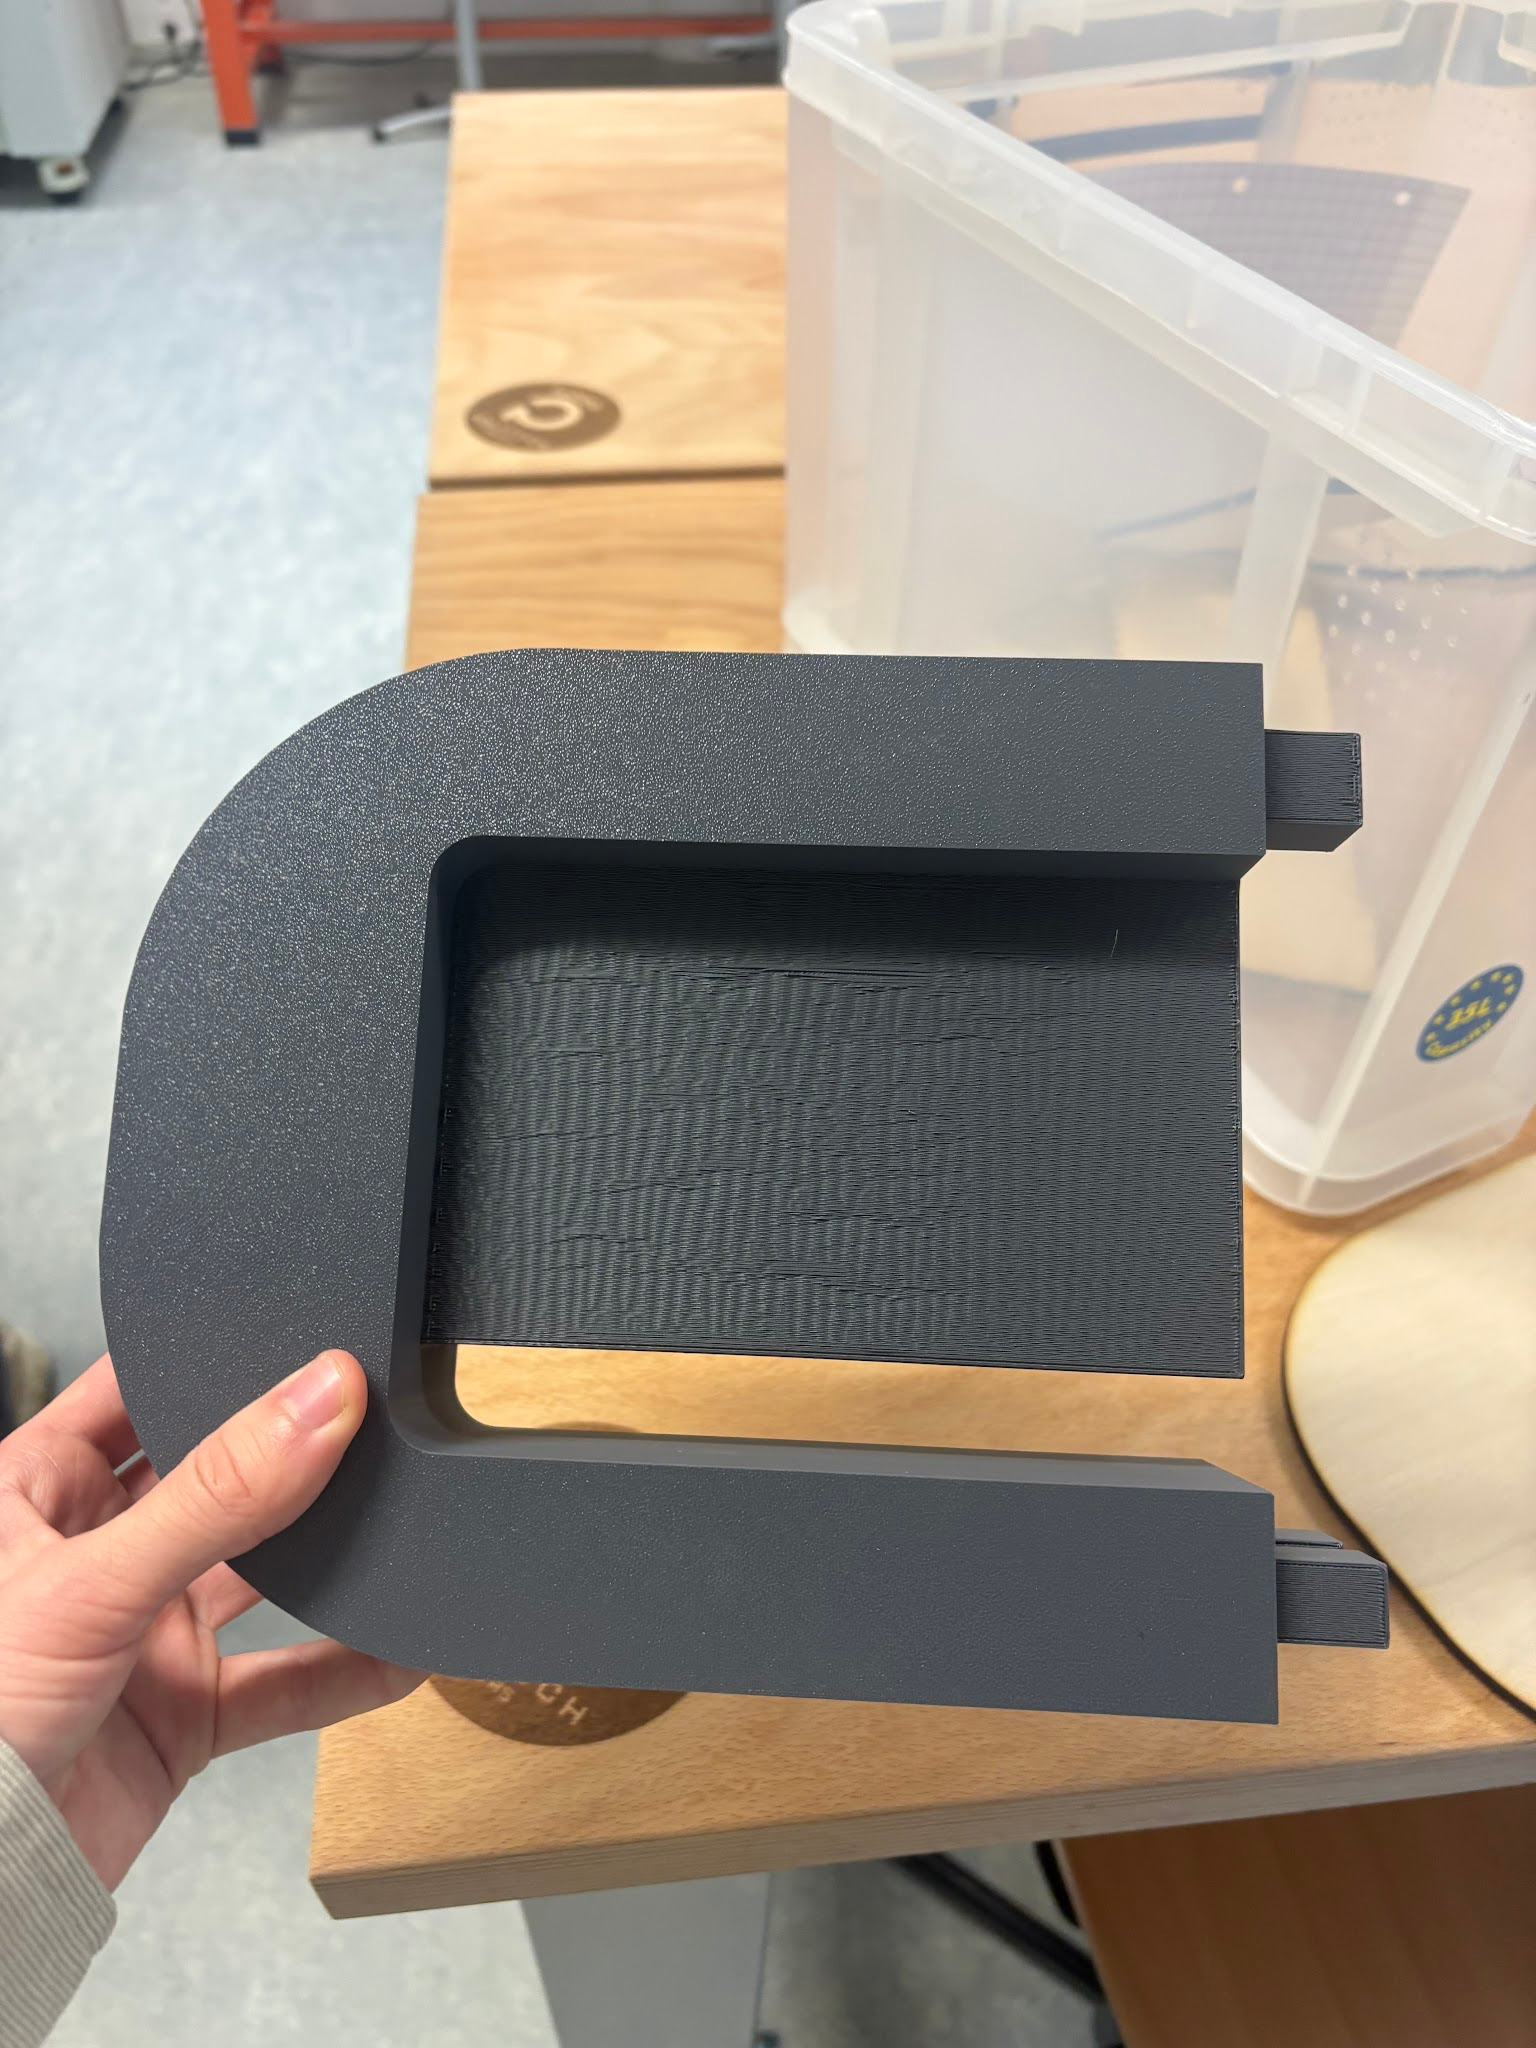
Un premier problème s’est alors posé lors de la conception 3D : les dimensions de notre horloge dépassaient la capacité d’impression des machines 3D. Pour résoudre ce problème, la solution la plus réaliste était de diviser le bâti en deux parties distinctes.

Pour assembler les deux parties, nous avons imaginé un système d’emboîtement sur mesure permettant d’assembler les deux moitiés parfaitement.

Assemblage et câblage :

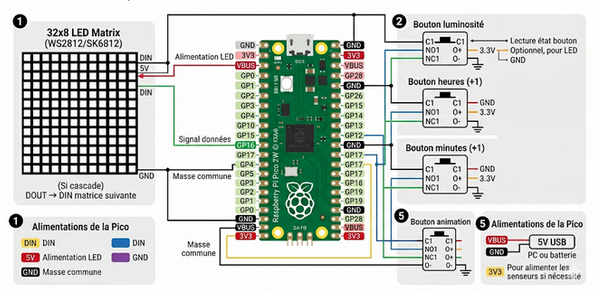
Pour faire fonctionner notre horloge, nous avons réalisé les connexions nécessaires sur la breadboard. Nous avons dû souder de manière précise sur les quatre boutons de commande pour les connecter à la breadboard. Afin que tout fonctionne correctement et éviter des erreurs de branchement, nous avons pris connaissance de la documentation de Raspberry Pi ainsi que des datasheets des composants. Ces documents nous ont permis de concevoir le schéma de câblage pour connecter les boutons et le ruban LED au microcontrôleur.

Programmation en MicroPython :

Une fois que l’on a effectué les différents branchements, on passe à la programmation. Pour cette partie, nous avons choisi de programmer en micropython sur le logiciel Thonny.

La première étape a été de faire des recherches pour programmer la carte de sorte à ce qu’elle puisse se connecter à un réseau Wifi (grâce à un partage de connexion), le but étant de récupérer les données exactes pour l’heure et pour la météo.

Ensuite pour afficher l’heure et le texte, nous avons dû réfléchir au dessin de chaque chiffre et de chaque lettre tout en respectant la contrainte de 8 leds de hauteurs pour les différents motifs. La largeur étant aussi importante car il fallait que la totalité de l’affichage rentre sur les 32 leds de largeur. Nous avons défini des matrices binaires pour chaque caractère (minutes, secondes, lettres, logo, icône météo,…) pour que le code sache quelles LED allumer.

Enfin, il fallait combiner tout ça en créant les codes d’affichage, sur les bons boutons de la Raspberry. Voici une notice des actions qui ont été définies sur chaque bouton-poussoir :

BoutonAction simpleAction longue / Spécificité
Bouton 1
Change la couleur de l’affichageAffichage météo (si connecté au WiFi)
Bouton 2Réglage manuel des heuresSans wifi
Bouton 3Réglage manuel des minutesSans wifi
Bouton 4Animation spécialeFait défiler le logo et le texte “Polytech Angers”

Pour le devant de l’horloge, nous avons assemblé une planche de bois et une plaque de plexiglas fumé pour avoir un design en bois à l’avant plus esthétique que du filament 3D et pour laisser passer la lumière de la matrice sans que la matrice soit trop visible. Pour assembler, nous avons utilisé de la colle à bois. Enfin, pour donner un aspect plus esthétique, nous avons réalisé une gravure directement sur le bois de la face avant à la machine laser.

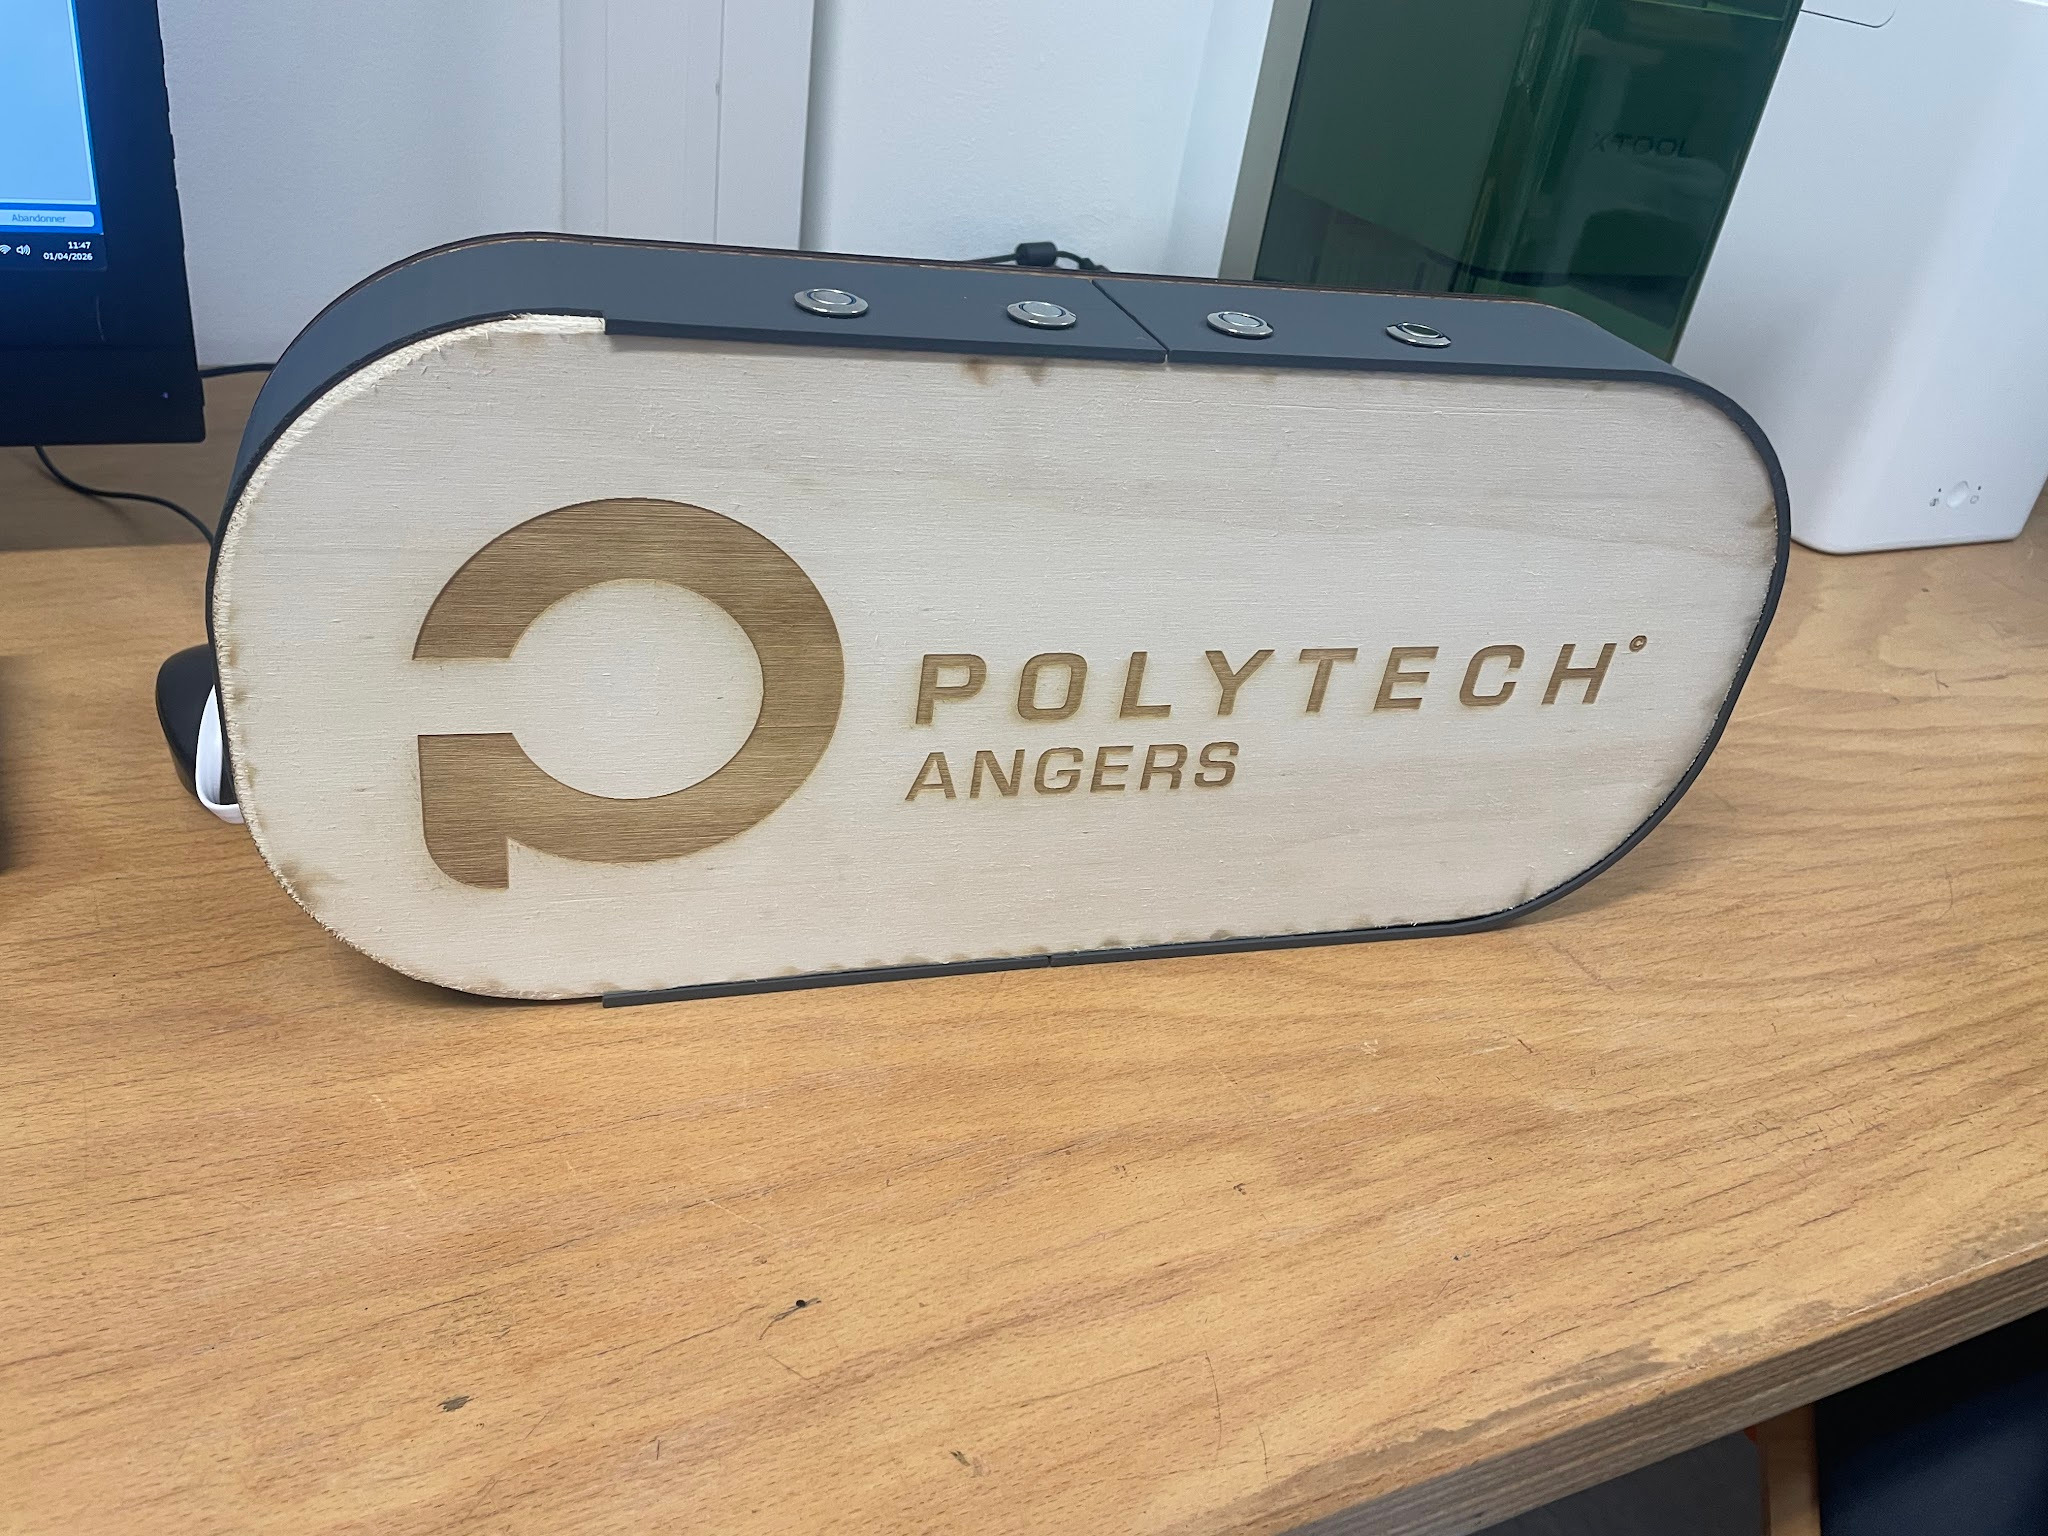
À l’arrière, comme prévu lors de la conception SolidWorks, nous avons fait coulisser une planche de bois dans la rainure de l’impression 3D pour faciliter l’accès à la Raspberry et aux câbles. Nous avons aussi gravé “Polytech Angers” au dos de l’horloge.

Ce projet d’horloge à LED a été pour nous une très bonne expérience. Il nous a permis de travailler et réfléchir en autonomie sur un projet abordant différentes notions vues lors du cycle préparatoire. Nous avons réussi à transformer notre idée en un objet concret, fonctionnel et design dans le délai qui nous était donné.

Nous souhaitons remercier M. Bignon, notre tuteur de projet, ainsi que M. Rayer (FABLAB) pour son aide et ses conseils sur notre projet notamment pour les impressions 3D et les gravures.