Bonjour tout le monde, nous sommes Morgane et Pauline. Comme projet de deuxième année, nous nous sommes intéressées à l’usage thérapeutique de la Réalité Virtuelle (VR). Ce projet est donc centré sur différentes peurs assez communes, l’arachnophobie, la peur du noir, le vertige, la claustrophobie et la thalassophobie. Le but de ces thérapies est de désensibiliser la personne phobique en l’habituant petit à petit à l’objet ou l’environnement de la peur.
Comment on a fait ? Tout d’abord, pour créer l’environnement de jeu, on a utilisé Unity, c’est-à-dire un moteur de création de jeux qui est très utilisé par les amateurs notamment car il offre une version gratuite, tout en offrant la possibilité de créer des jeux 2D, 3D et VR. Ici, nous nous intéresserons principalement à la VR puisque notre univers, vous allez le vivre pleinement grâce aux casques Meta XR ainsi que deux manettes qui vous permettront de vous déplacer et interagir avec l’environnement. Pour ce qui est de cet environnement, il est lui articulé grâce à des scripts rédigés en C#, qui vous permettront de voyager mais aussi d’affronter toutes les peurs que nous avons intégrées.
Laissez nous donc vous faire la visite guidée de ce magnifique projet. Alors, branchez vos casque VR et c’est parti !
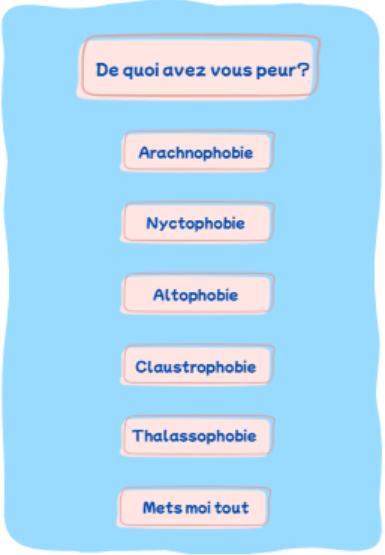
Visuel de la scène Menu
Quand le programme s’allume, vous vous retrouvez devant un menu. Pour le bien de cette visite, nous allons choisir l’option medley qui va nous permettre de traverser toutes les peurs les unes à la suite des autres. Alors cliquons. La magie derrière ce mode est très simple. Vous arriverez donc une nouvelle scène, vide, mais vous n’en saurez rien puisqu’elle ne sert qu’à une chose, vous faire voyager d’environnement en environnement. Le tout en ayant une liste des différentes scènes que vous allez visiter et, en prenant en compte celle dont vous sortez, vous envoyant vers la suivante.
L’Arachnophobie — Peur des Araignées
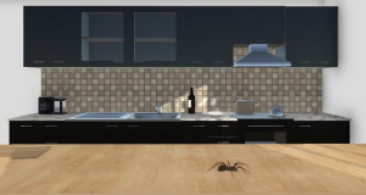
Première étape de notre voyage, la cuisine. C’est la première scène du projet et la base de tout notre travail après. Cette scène n’est pas de nous mais de notre professeur référent. Ici, nous nous retrouvons face à un comptoir de cuisine avec une charmante araignée. Elle bouge toute seule sur le comptoir grâce à un petit script. Vous pouvez l’attraper avec les manettes, l’approcher de vous ou la lancer très loin, c’est comme il vous plaît. Maintenant qu’on a bien joué avec l’araignée, attendons un peu jusqu’à ce que le bouton de sortie apparaisse.
Visuel de la scène cuisine avec l’araignée
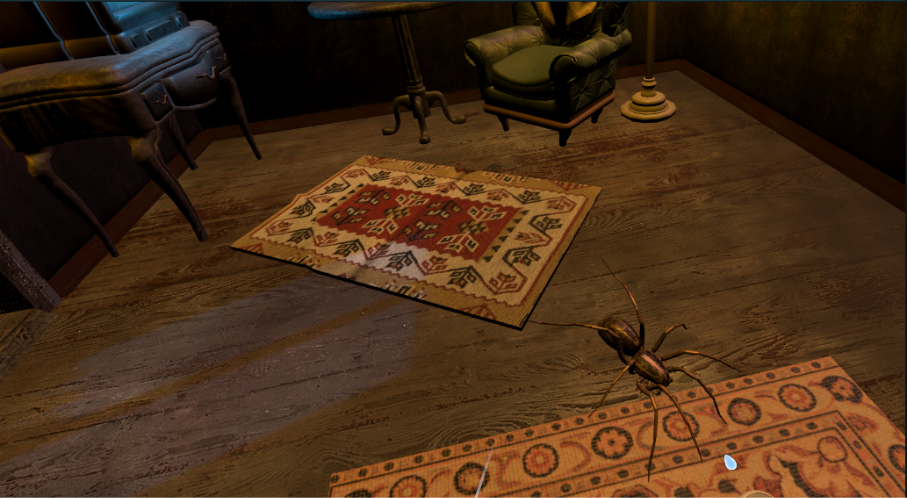
Maintenant, vous vous retrouvez dans un vieux salon, comme vous l’indique la télé cathodique face à vous et le téléphone fixe dans l’entrée, sur le côté. Ici, pareil, l’araignée vous fait face sur la table entre la télé et le fauteuil. Manipulez la comme vous le voulez ou regardez la faire sa petite vie et attendons que le bouton apparaisse pour passer à la peur suivante.
Araignée en mouvement dans la scène maison
La Nyctophobie — Peur du Noir
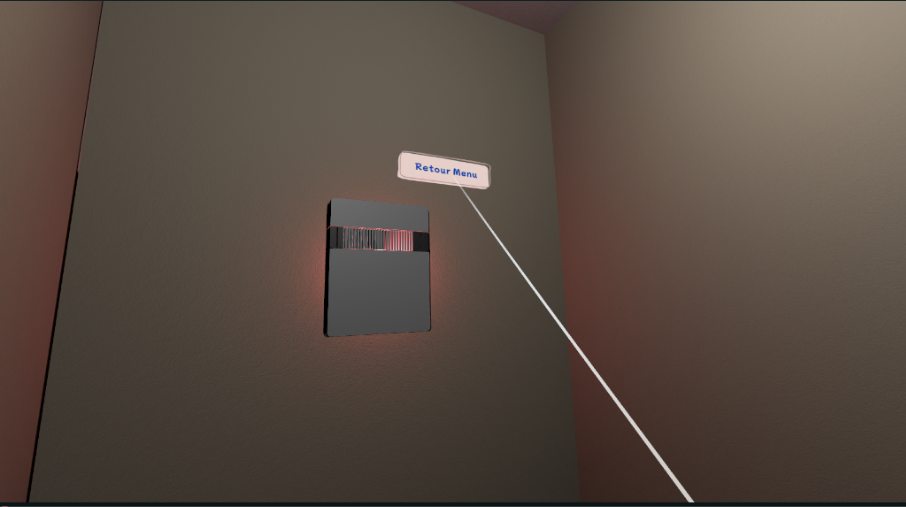
Ici, prenez votre temps pour vous habituer à la luminosité des lieux car effectivement, il fait très noir. Ensuite naviguez dans cet appartement jusqu’à atteindre le compteur électrique au fond du couloir. Interagissez avec à l’aide de la manette pour remettre le courant en route puis cliquez sur le bouton qui est apparu.
Interaction avec le bouton dans la scène de la peur du noir
L’Acrophobie — Peur des Hauteurs
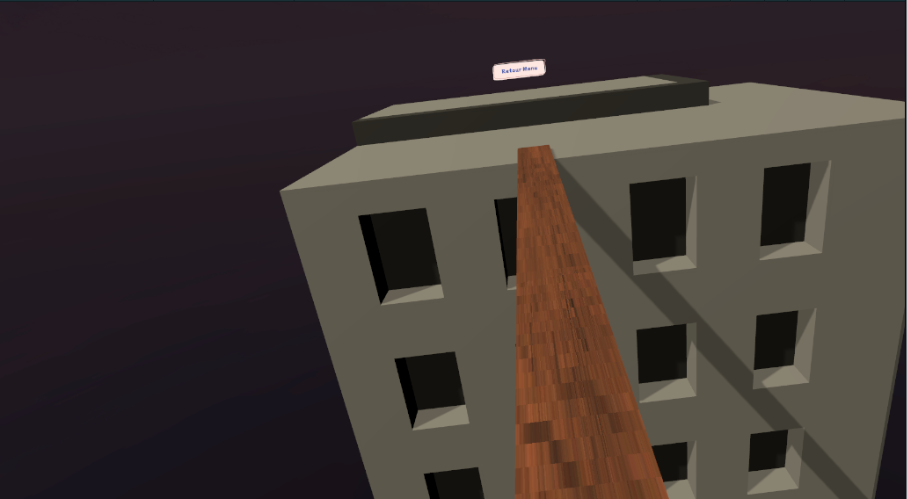
Pour cette nouvelle étape, un conseil : ne regardez pas en bas ! La chute n’en sera que plus probable. En effet, ici vous allez affronter l’acrophobie, plus communément appelée le vertige. Vous êtes donc sur le toit d’un immeuble, devant vous, 2 choses, tout droit devant : le bouton de sortie, il est là, sur le toit de l’immeuble d’en face, à une dizaine de mètres, il n’attend que votre clic mais le problème est la deuxième chose devant vous : le vide. Enfin pas tout à fait, plutôt une route à plusieurs dizaines de mètres en contrebas, vous ne les voyez pas mais vous entendez les voitures passer. Votre seul moyen de ne pas finir écrasé/e sur cette route ? Une planche, fine, reliant les deux immeubles entre eux. Vous l’avez compris, vous allez devoir marcher sur cette planche pour atteindre le bouton de sortie. Mais rassurez-vous, la chute est ici bien moins violente que dans la vie. Ici, nous avons plutôt choisi de vous faire revivre le supplice jusqu’à ce que vous atteigniez la sortie. Pour cela, c’est simple, à la moindre collision avec la route en contrebas, le script qui y est attaché rechargera la scène depuis le début, vous reviendrez donc à votre position initiale, le bouton de sortie devant vos yeux. Comme on vous l’a dit, pour sortir de là : vous n’avez qu’à marcher. La difficulté de la tâche ne dépend que de vous. Cependant, une fois de l’autre côté, vous pouvez passer à la suite.
Visuel de la scène vertige
La Claustrophie — Peur des espaces clos
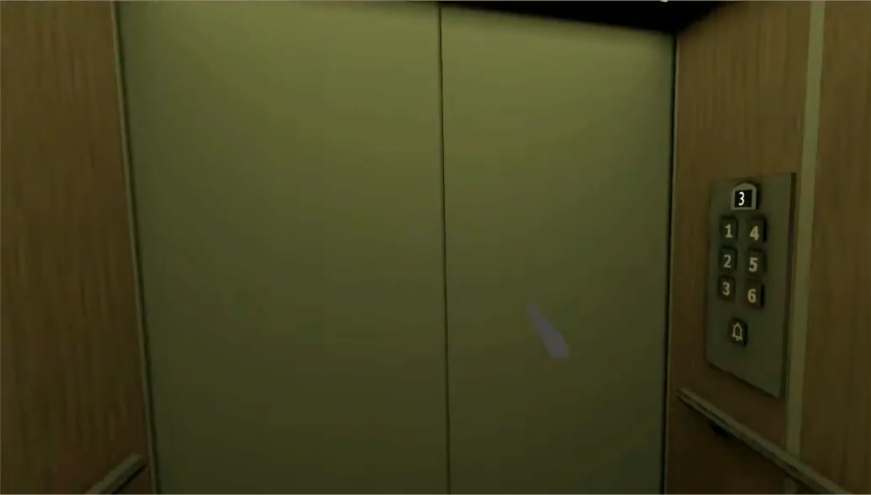
Avant-dernière étape du voyage : la claustrophobie ou la peur des espaces clos. Pour l’observer, rien de mieux que de prendre l’ascenseur. Vous vous retrouvez donc debout, seul/e face à des boutons et libre à vous de choisir la durée du voyage. Si vous êtes confiant sur votre résistance, appuyez sur le 6 ou alors vous êtes moins confiant/e et préférez appuyez sur le 1. La différence vous nous demanderez ? On a associé un script à chaque bouton qui fait varier le temps de montée : 20 secondes par étage. Mais ne vous en faites pas, que vous appréciez ou nous ce trajet, une petite musique choisie aléatoirement parmi les deux que nous avons programmées vous accompagnera et un *ding* vous signalera la fin du supplice. Quoiqu’il en soit, une fois en haut, vous pourrez appuyer sur le bouton pour passer à l’étape suivante.
Visuel de la scène ascenseur
La Thalassophobie — Peur des étendues marines
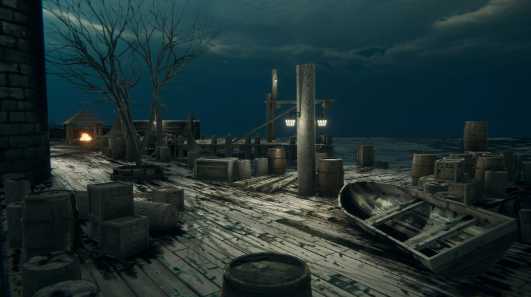
Pour finir dans ce “voyage au travers des peurs, vous allez pouvoir affronter la thalassophobie : la peur des grandes étendues marines. Nous vous accueillons donc dans notre port maritime, libre à vous de vous balader sur les quais, de faire le tour de l’avant-poste ou de vous réchauffer près du feu de camp mais, si vous voulez sortir de là, il faudra vous jeter à l’eau… littéralement. Et oui, si votre petite balade vous a plu, il faudra inévitablement la terminer en vous jetant dans la mer. En effet, c’est à condition que la mer détecte une collision avec le joueur que le script qui y est attaché puisse faire apparaître le bouton de sortie juste devant vos yeux.
Visuel de la scène thalassophobie
Vous voilà sortis/es de notre projet. Personnellement, nous trouvons que même si l’aspect thérapeutique a été un peu perdu pendant le développement, l’ensemble est assez complet et ludique. Nous en sommes fières et nous espérons que vous avez apprécié votre voyage.
Titre de l’image : Modélisation 3D de notre voiture à ressort Légende : Capture d’écran sur Onshape de notre voiture
Présentation : Qui sommes-nous ?
Bonjour à tous et bienvenue sur notre blog ! Nous sommes 3 étudiants en 2e année de cycle préparatoire à Polytech Angers. Dans le cadre de notre fin de semestre 4, nous avions un projet de 100h à réaliser pour finaliser notre cursus PEIP. Nous sommes très heureux de vous présenter aujourd’hui le fruit de notre travail !
Introduction : C’est quoi ce projet ?
Imaginez un jouet d’enfance, une petite voiture que l’on remonte et qui avance toute seule. C’est exactement le principe mécanique de notre projet de Semestre 4 ! Encadrés par notre professeur Sylvain VERRON, notre défi était de concevoir, fabriquer et analyser un véhicule capable de se déplacer uniquement grâce à l’énergie d’un ressort.
Le principe est simple à comprendre : quand on déforme un ressort en le tordant ou en l’étirant, il stocke de l’énergie (on appelle cela de l’énergie mécanique par déformation élastique). Lorsqu’on le relâche, il cherche à reprendre sa forme d’origine et libère cette énergie pour faire tourner les roues, ce qui fait avancer la voiture. En apparence, le principe semble facile. Pourtant, vous allez voir que sa mise en pratique nous a demandé une bonne dose d’ingéniosité !
1. S’inspirer pour mieux comprendre
Avant de nous lancer tête baissée dans la fabrication, nous devions comprendre comment agencer des roues et des engrenages pour que l’énergie du ressort soit transmise efficacement.
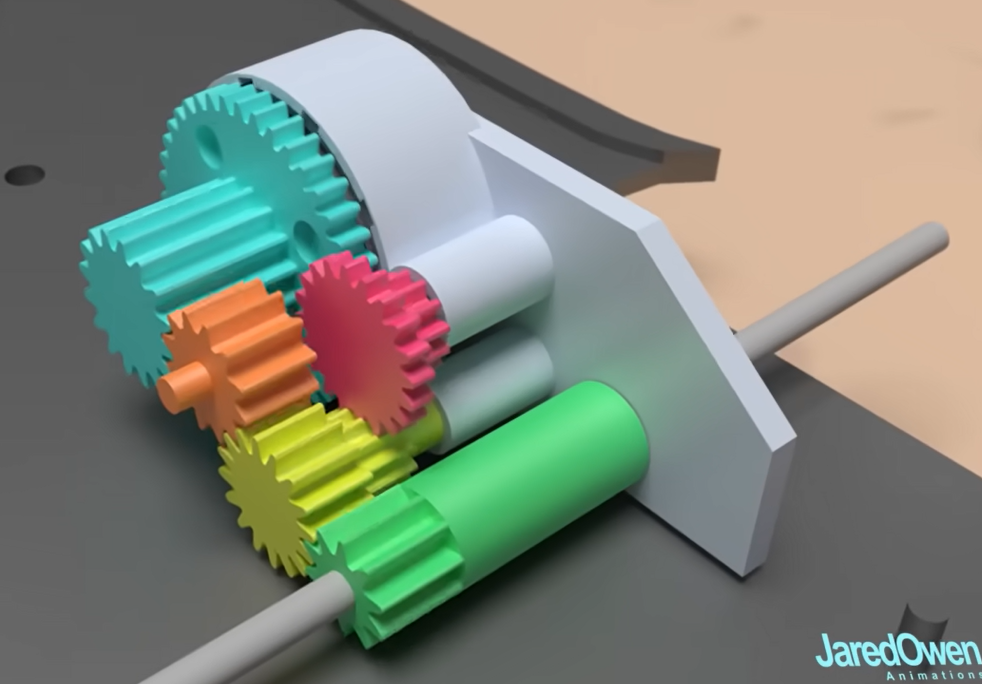
Nous avons d’abord recherché des modèles réduits existants, comme les célèbres petites voitures de collection de la marque Schuco. Ensuite, grâce à un petit modèle de démonstration fourni par notre école et à des vidéos d’animation 3D éducatives trouvées sur YouTube (notamment celles du créateur Jared Owen, Lien Vidéo), nous avons compris le “secret” mécanique : un système ingénieux qui permet d’embrayer et de débrayer les roues selon qu’on remonte le ressort ou qu’on laisse la voiture avancer. Notre stratégie ? Recréer ce même mécanisme, mais en plus grand pour pouvoir l’étudier facilement !
Titre de l’image : Les secrets mécaniques d’une voiture à ressort. Légende : Capture d’écran issue de l’animation pédagogique de Jared Owen. Ce schéma nous a permis de visualiser l’emplacement des engrenages avant d’attaquer nos propres dessins.
2. Des calculs théoriques à la modélisation 3D
Pour savoir où nous allions, nous avons posé quelques chiffres sur le papier. Notre objectif est un peu fou mais motivant : faire parcourir 15 mètres à notre voiture !
2.1 Calculs théoriques
Pour cette partie centrale de notre projet nous avons consacré une phase de 30 heures à l’étude théorique et aux calculs de dimensionnement.
Le cahier des charges est simple : Pour garantir la solidité du bolide, nous avons misé sur un châssis en Plexiglas de 8 mm. Mais avant de calculer la moindre trajectoire, nous avons dû mesurer précisément chaque composant : ressort, roues, moyeux[1]… afin de partir sur des bases de calcul solide.
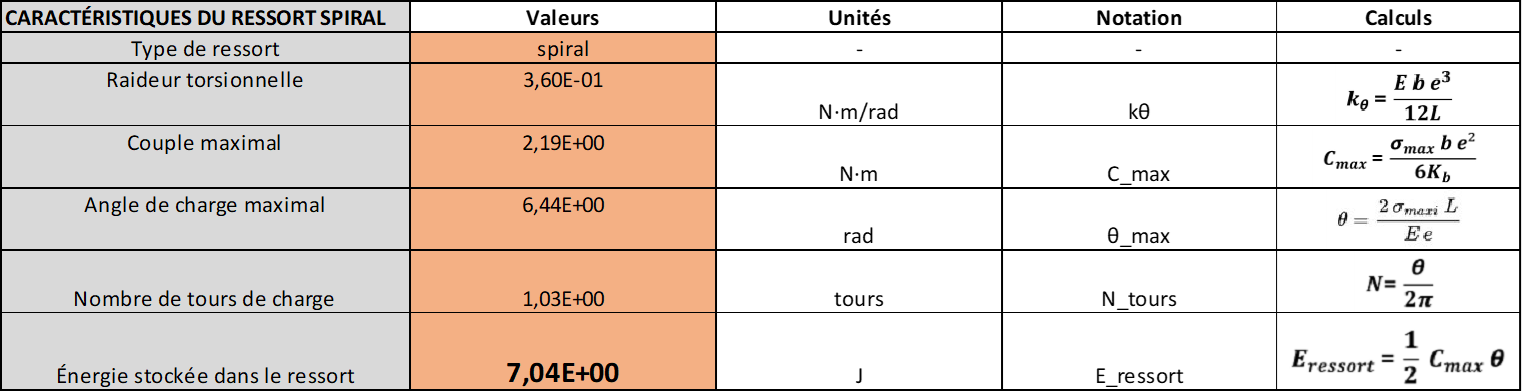
L’énergie et la mécanique : En nous appuyant sur les données du ressort, nous avons estimé qu’il nous fallait au moins 7 Joules pour atteindre notre objectif. Bonne nouvelle : les calculs confirment que notre ressort est capable de délivrer cette énergie ! Les calculs sont assez complexes et longs mais nous avons résumé en un tableau les principales données qui nous ont amené à ce résultat.
Titre de l’image : Tableau de calcul sur Excel Légende : Extrait de notre tableau Excel de calcul sur l’énergie produite par notre ressort
Côté transmission, tout s’est joué sur la formule magique des engrenages :
Cette formule nous dit que le diamètre dépend du module[2] et du nombre de dents de nos roues. Après plusieurs essais théoriques, nous avons opté pour un module de 3 mm. C’est le compromis parfait pour intégrer nos moyeux sans fragiliser le système.
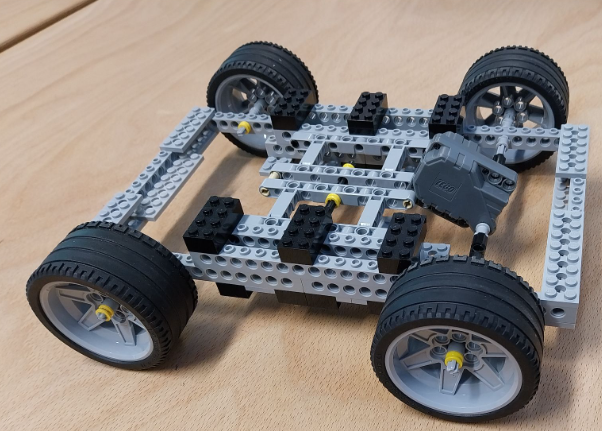
Conclusion : Pour finaliser cette phase de calcul, nous avons lancé une simulation numérique. En intégrant un rendement de 85 % et les moments d’inertie[3] calculés sur Onshape, les résultats sont tombés : 15 mètres en seulement 8,4 secondes ! Bien sûr, la réalité du terrain (frottements, imprévus) fera varier ces chiffres, mais cette base était indispensable pour valider notre conception. Pour la petite anecdote, nous avons même testé la viabilité du concept avec un prototype en LEGO : c’était plus petit et plus léger, mais ça nous a prouvé que notre idée tenait la route !
Titre de l’image : Notre voiture LEGO inspirée d’un modèle donné par monsieur VERRON Légende : Photographie de notre voiture LEGO finalisée
2.2 Modélisation 3D
Une fois les calculs théoriques posés, place au dessin sur ordinateur ! On appelle cela de la CAO[4]. Pour cela, nous avons utilisé un logiciel formidable nommé Onshape. Contrairement aux logiciels classiques comme SolidWorks, Onshape fonctionne entièrement sur internet. Cela nous a permis de travailler tous les trois en même temps sur la même pièce le tout dans un seul fichier centralisé. Onshape nous a aussi permis d’utiliser des petits programmes appelés des scripts créés par la communauté pour nous simplifier le travail :
Gears : pour créer automatiquement des engrenages parfaits en donnant juste la taille des dents (le module) et le nombre de dents voulu.
Laser Joint : pour créer des petites encoches parfaites afin que nos plaques de plexiglas s’emboîtent au millimètre près.
Auto Layout : pour ranger toutes nos pièces bien à plat et envoyer le fichier directement à la machine de découpe laser du Fablab de l’école !
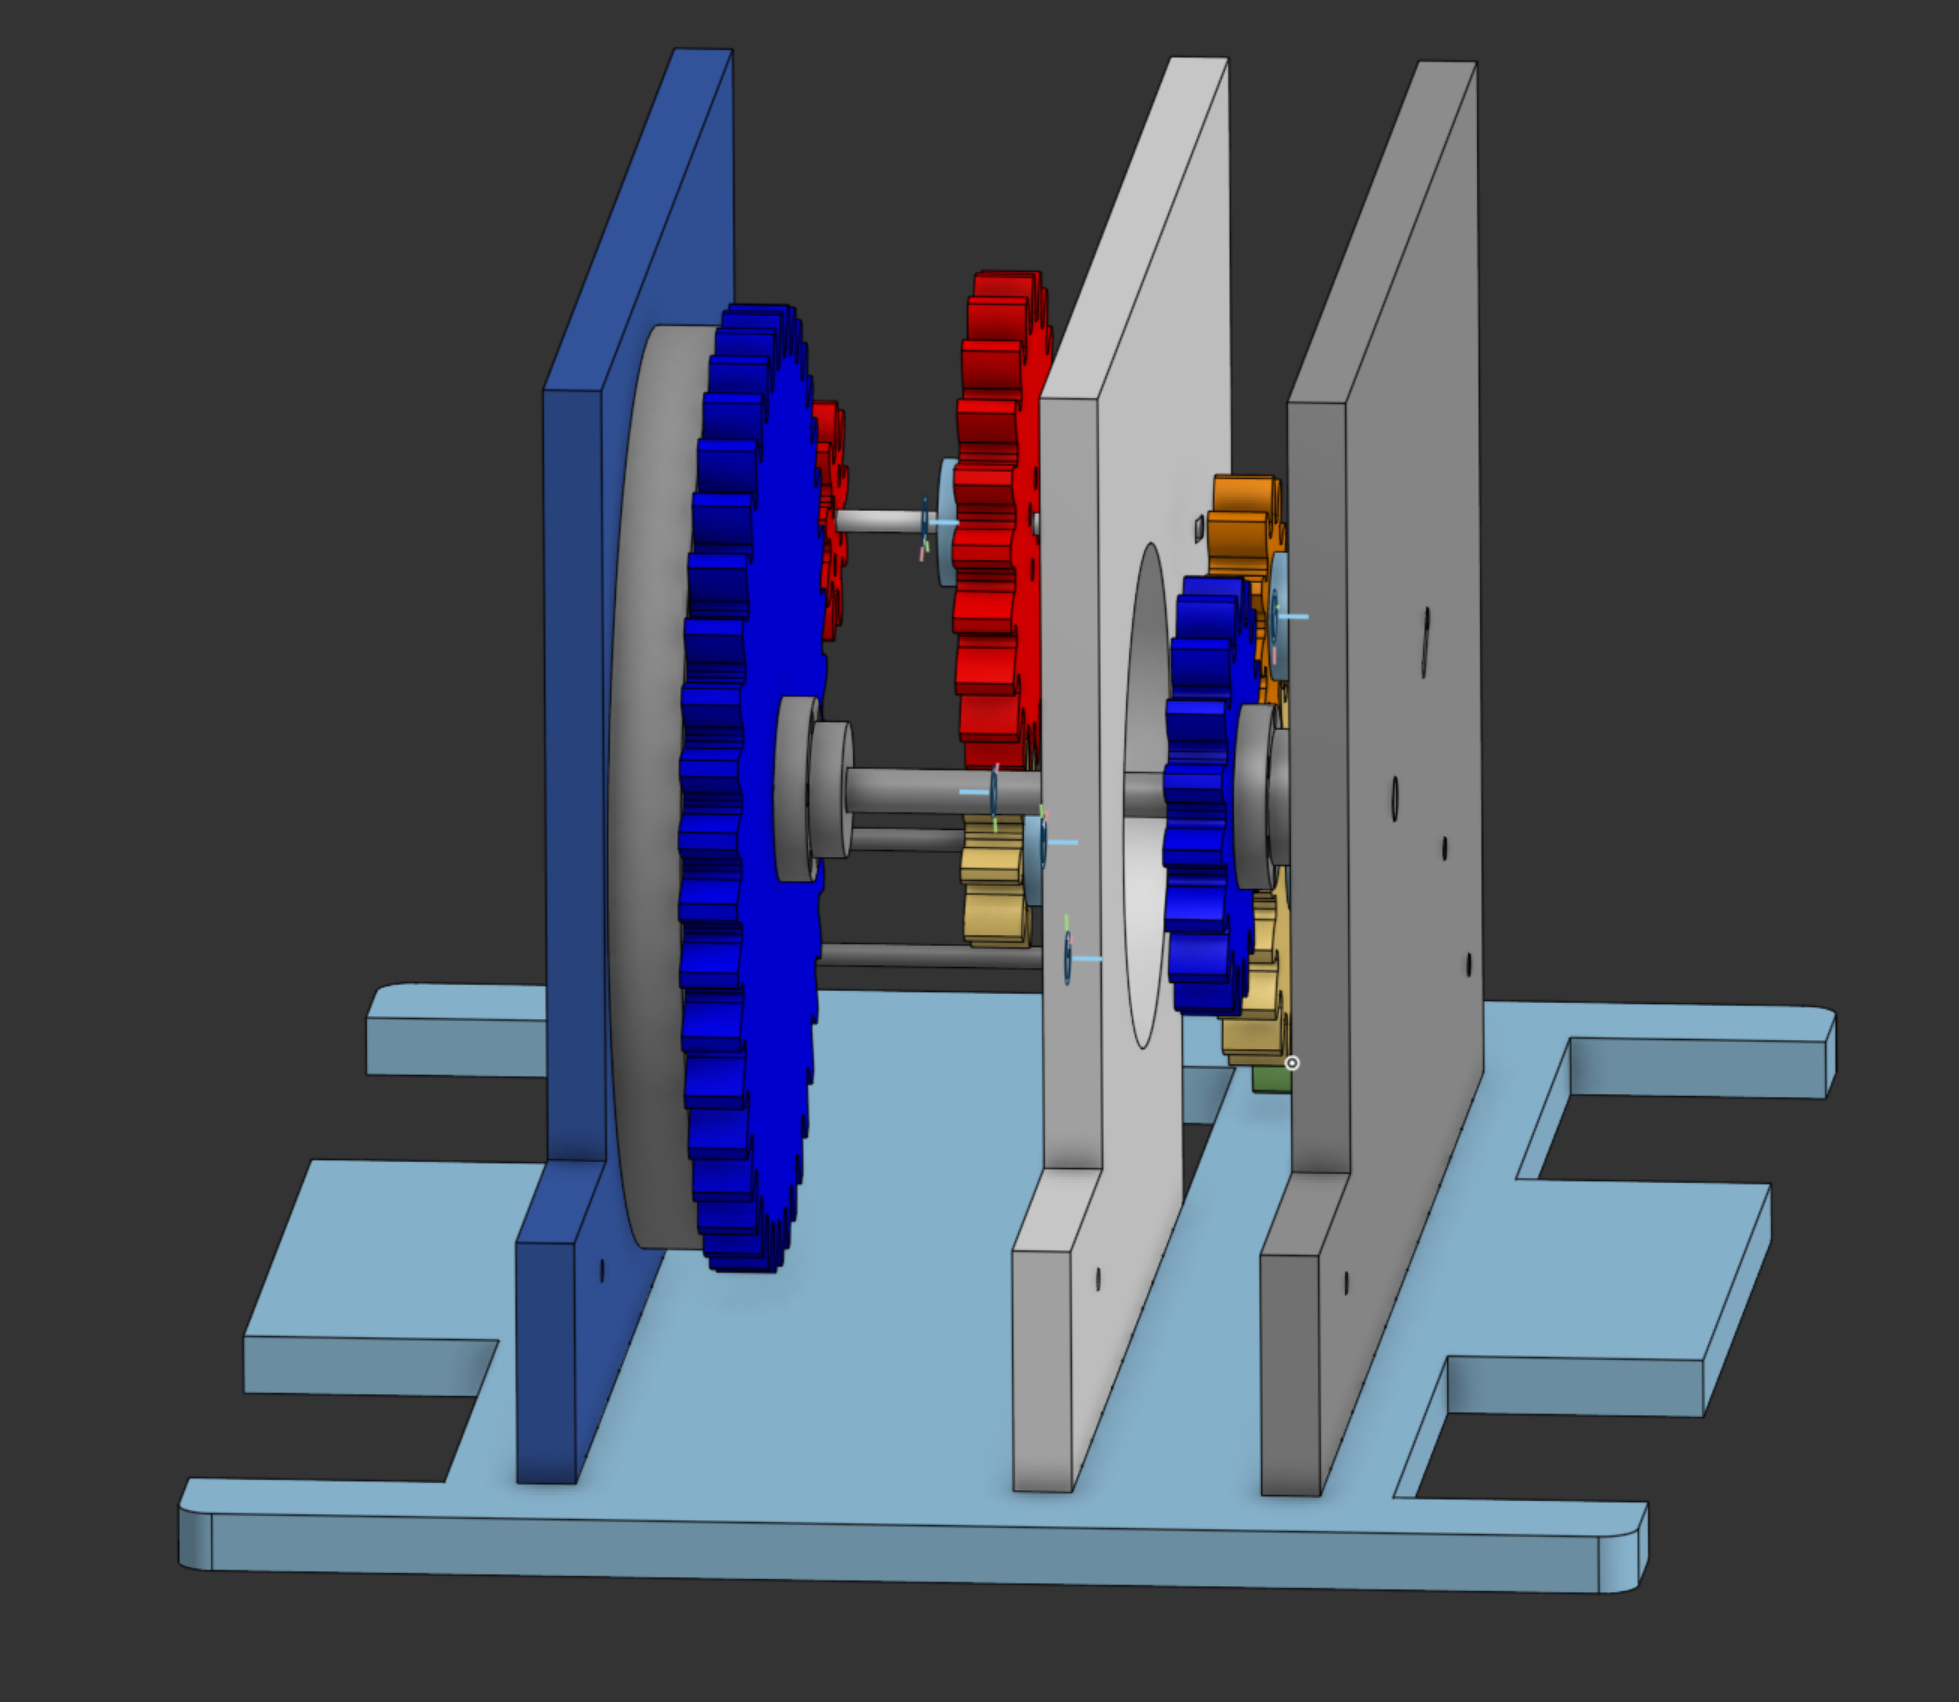
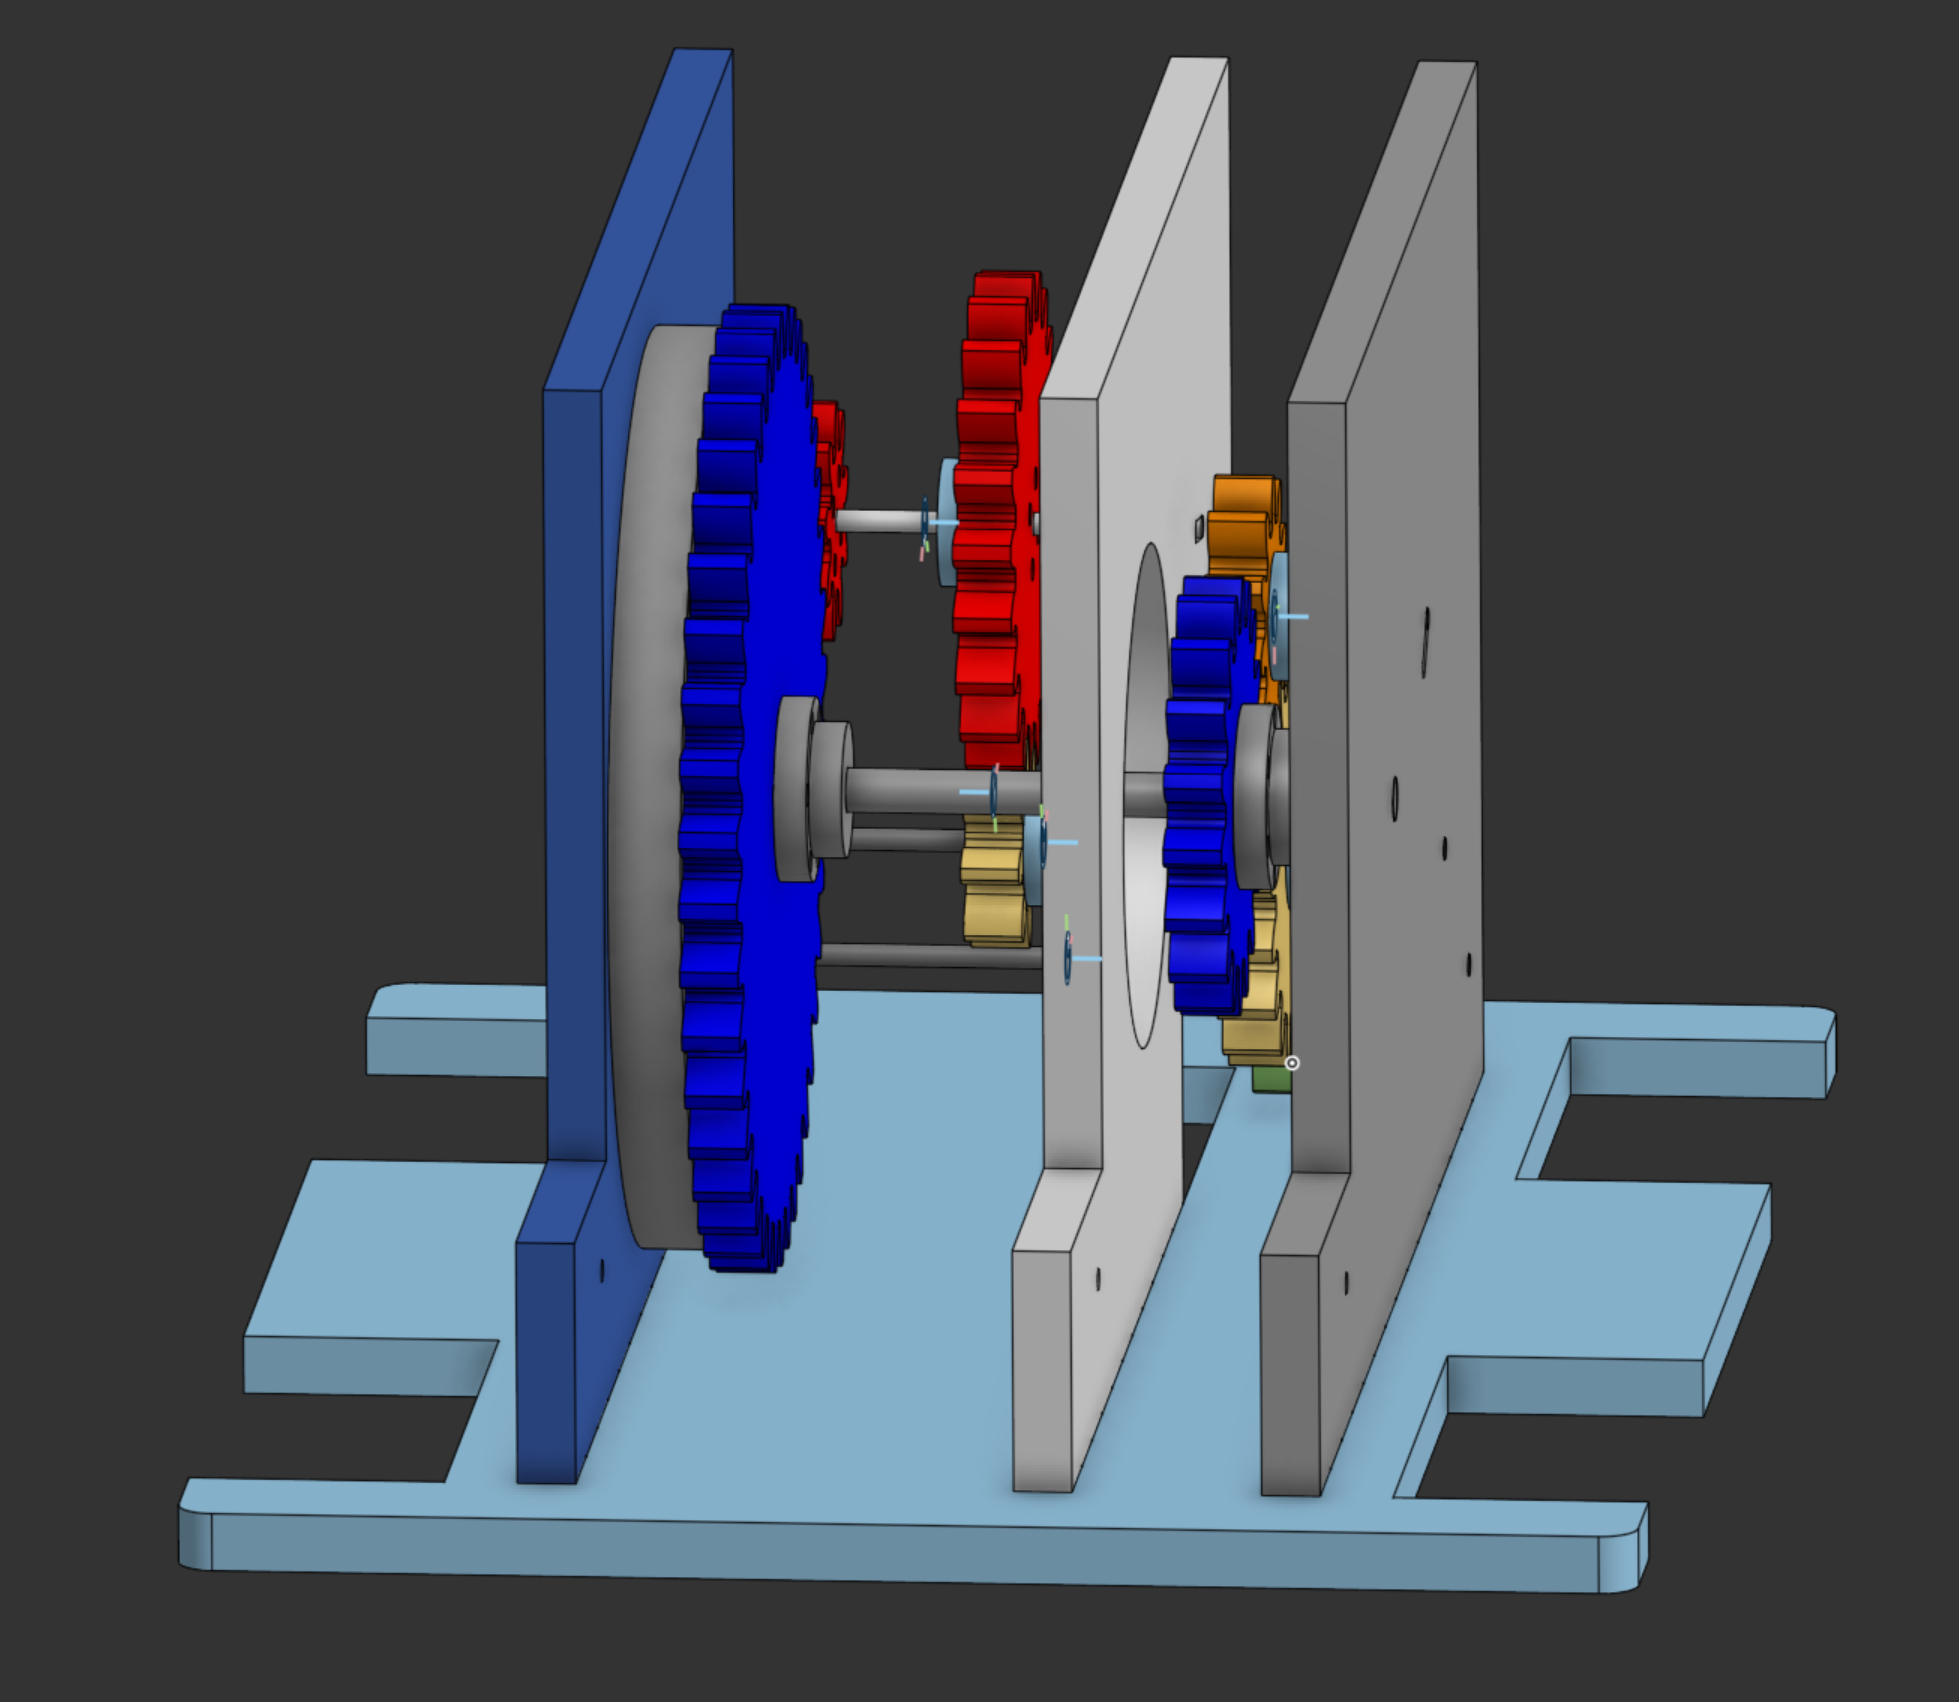
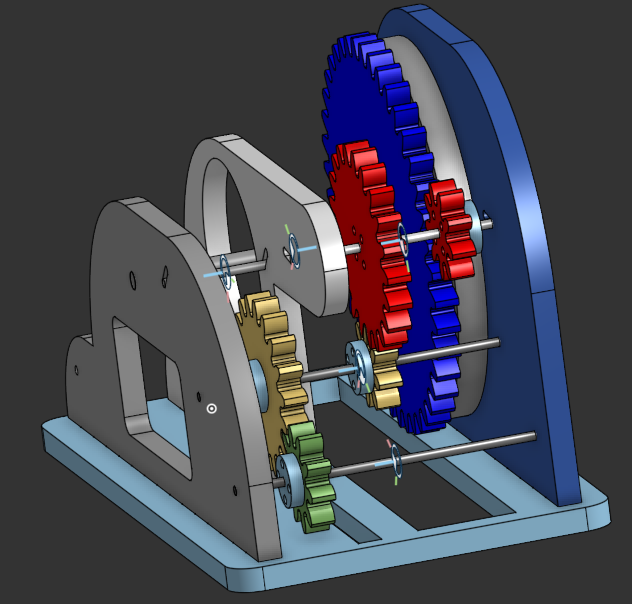
Titre de l’image : Notre mécanisme imaginé sur Onshape. Légende : Vue 3D globale de notre voiture dessinée sur Onshape. Le code couleur nous aide à repérer en un coup d’œil quel axe fait tourner quel axe en lien avec le code couleur de la vidéo youtube de Jared Owen.
3. Les imprévus lors de la conception : Car oui, il en faut bien !
Les aléas lors d’un projet sont inévitables, et c’est ce qui rend l’ingénierie passionnante.
1. Lors de nos premiers dessins, nous avions prévu d’utiliser un arbre[5] de 6 mm de diamètre. Problème : en modélisant les pièces, nous avons remarqué qu’il n’y avait pas assez de surface pour fixer solidement nos roues aux moyeux.
Pas de panique ! Après en avoir discuté avec notre professeur M. Verron, nous avons adapté notre stratégie : nous avons réduit la taille de l’axe à 3 mm et augmenté la taille des dents de nos engrenages. Résultat : un mécanisme beaucoup plus robuste et fiable !
Titre de l’image : Problématique de la fixation roue/moyeu Légende : Visuel sur Onshape de notre problématique
Titre de l’image : Problématique de dents de fixation pour le ressort Légende : Visuel sur Onshape de notre solution de dents
2. Ensuite, pour solidariser le ressort à l’axe moteur, nous avons conçu un système de dents de fixation. Initialement prévu sur un arbre de 3 mm, l’espace s’est avéré insuffisant pour garantir un montage fiable.
Nous avons donc décidé d’augmenter le diamètre de cet axe spécifique à 6 mm uniquement sur cet arbre : ce choix permet d’intégrer facilement les dents de maintien tout en renforçant la résistance mécanique de la pièce, qui supporte les efforts les plus importants du mécanisme lors de la détente du ressort.
Mais vous verrez que par la suite ce choix ingénieux en apparence n’a malheureusement pas fonctionné.
4. Prototype n°1 : Le passage du virtuel au réel
Après avoir passé des heures sur nos écrans, nous avons enfin reçu nos pièces découpées au laser et nos éléments imprimés en 3D. C’est l’heure de vérité : l’assemblage du premier prototype. L’objectif ? Vérifier si notre théorie tient la route. Spoiler : la réalité nous a réservé quelques surprises !
4.1 Quand les dents lâchent prise
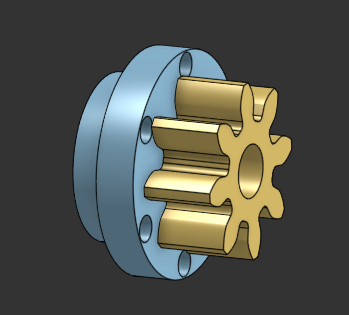
Le premier gros défi a été de lier le ressort à l’axe moteur. Au départ, nous avions dessiné des petites dents directement sur notre roue bleue pour “mordre” le ressort. Mais à l’usage, la force du ressort était bien trop brutale : crac, les dents se sont cassées. La solution ? Nous avons pivoté vers l’impression 3D en créant un moyeu spécifique. Ce moyeu possède une entaille robuste qui permet de bloquer le ressort bien plus solidement.
Titre de l’image : Modélisation de notre moyeu Légende : Visuel sur Onshape de notre solution de moyeu
4.2 Le ressort sous haute surveillance
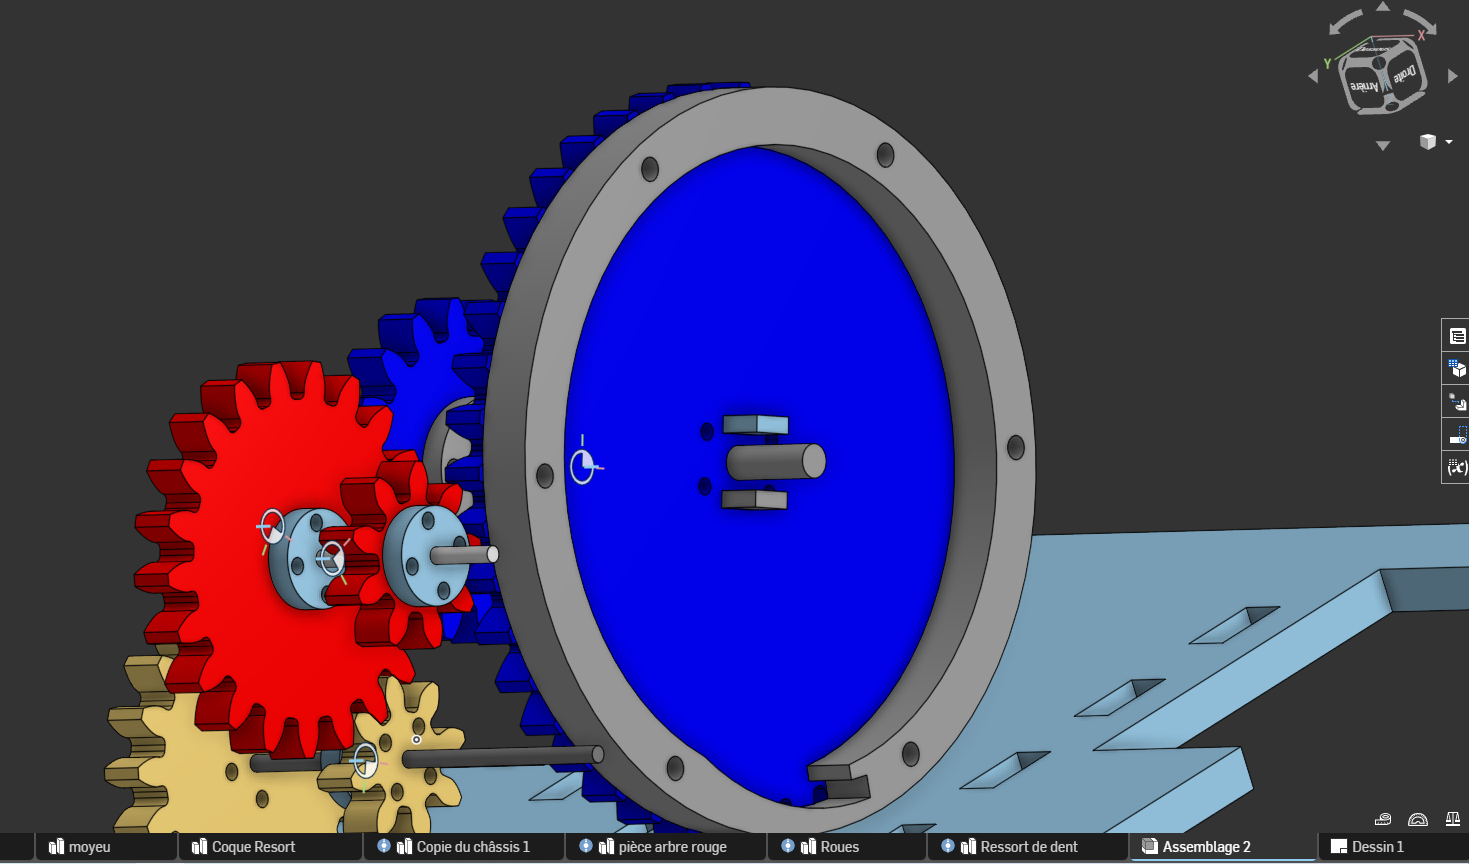
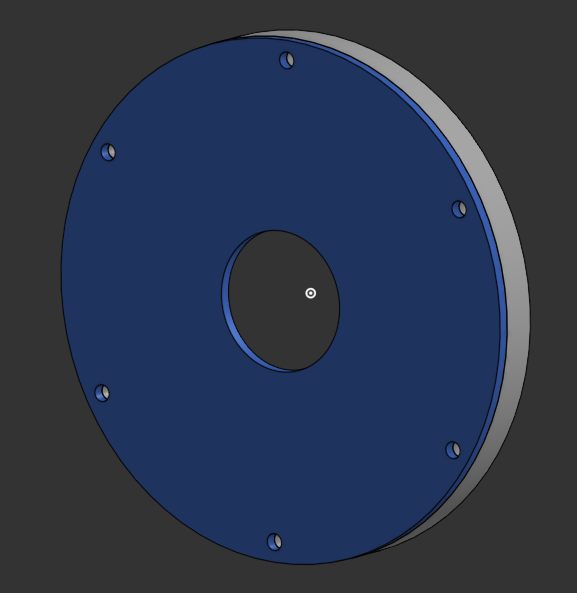
Sur les conseils de notre tuteur, M. Verron, nous avons ajouté une coque de protection autour du ressort. Sans elle, le ressort se déformait de manière irrégulière ce qu’on appelle le flambage[6]. Cette coque le force à rester bien à plat et stable. Cependant, si la coque protège efficacement le mécanisme, elle ajoute aussi de nombreux frottements. C’est un équilibre que nous devons affiner.
Titre de l’image : Modélisation de notre coque de ressort Légende : Visuel sur Onshape de notre solution de coque
4.3 Le trou qui n’allait pas dans le bon sens
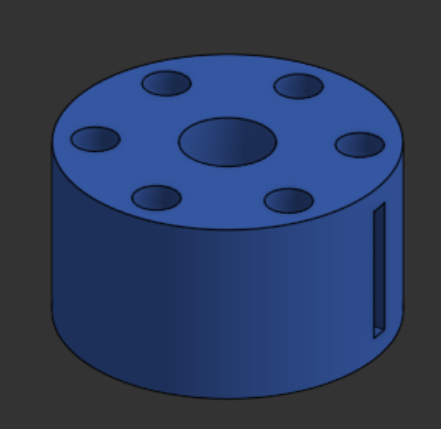
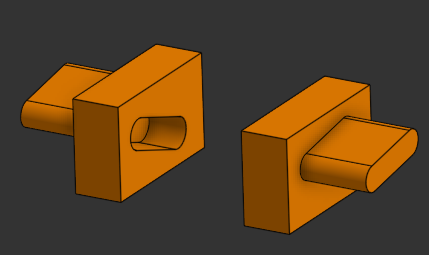
Pour que notre voiture avance, certains arbres doivent se déplacer (translation) pour que les engrenages se touchent. Problème : nous avions orienté les fentes de guidage vers le bas. Résultat ? L’arbre restait coincé en bas et ne se remettait jamais en place. Pour corriger cela sans tout jeter, nous avons imprimé des petites pièces correctives qui viennent changer l’angle du trou vers le haut. Grâce à cette astuce, l’arbre se repositionne maintenant tout seul grâce à la gravité.
Titre de l’image : Modélisation des pièces correctives Légende : Visuel sur Onshape de notre solution
4.4 Bilan de ce premier essai
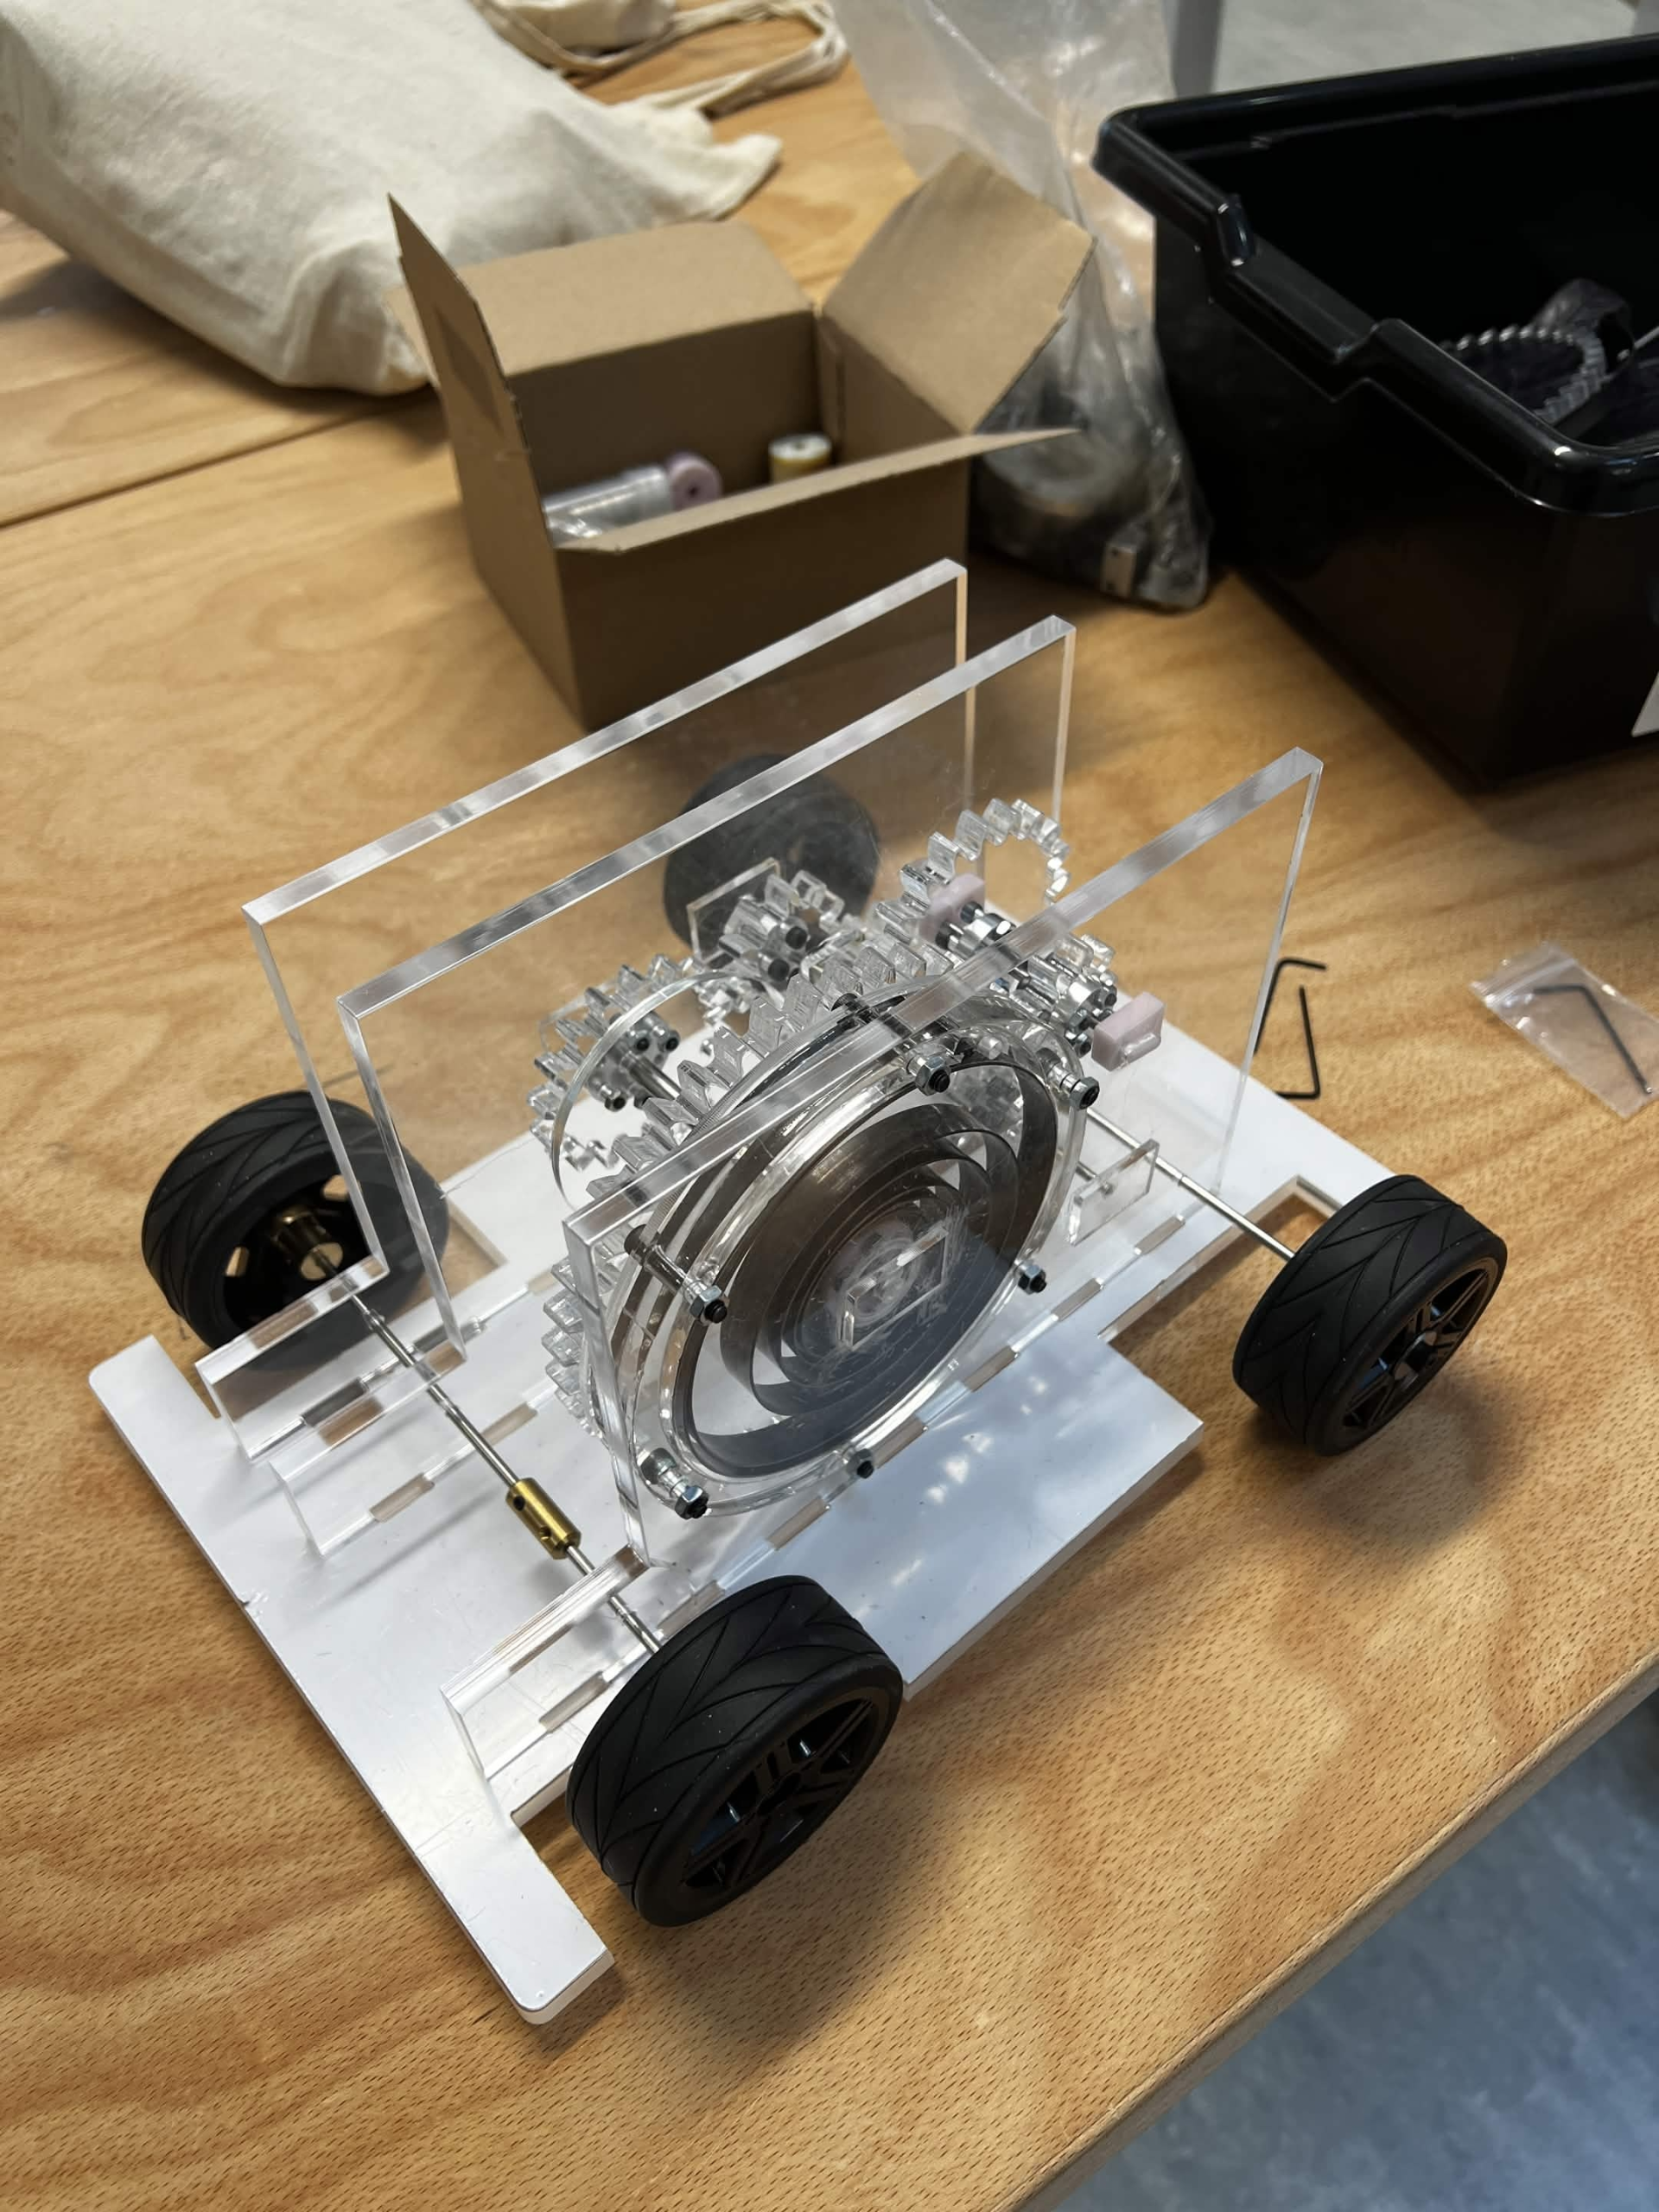
Ce premier prototype était encourageant, mais les frottements nous ont donné du fil à retordre. Avec l’échéance qui approchait, nous avons dû prendre des décisions rapidement pour lancer un deuxième prototype. Faute de temps, nous avons pris une décision radicale : changer complètement notre système de transmission pour tenter de sauver le projet et voir enfin la voiture parcourir ses premiers mètres. Est-ce que ce pari de dernière minute a fonctionné ?
Titre de l’image : Prototype 1 de notre voiture Légende : Prototype fonctionnel de notre voiture à ressort
5. Prototype n°2 : Le sprint final
Après les premiers tests, nous avons conclu que notre mécanisme était trop complexe pour le temps qu’il nous restait. Pour ce deuxième prototype, nous avons choisi de simplifier le système pour faire fonctionner notre voiture.
5.1 Au revoir la complexité et bonjour l’efficacité
Nous avons dû revoir notre système d’arbres coulissants (censé gérer l’engrènement tout seul) car celui ci posait problème. En théorie, tout fonctionnait. Mais en pratique, les arbres se mettaient de travers, se coinçaient et refusaient de coulisser droit.
Notre principale modification :
Abandon des arbres coulissants : Nous avons supprimé la roue orange et son arbre. Puis pour l’arbre des roues rouges, nous avons arrêté de vouloir le faire bouger. Nous avons percé de nouveaux trous bien alignés pour que celui ci soit fixé solidement au chassis.
Le résultat : Le mécanisme est devenu plus simple et direct. Seul problème à cette solution c’est que sans le système de régulation, le ressort lâche toute son énergie d’un coup. Nous allons alors perdre beaucoup d’énergie du ressort et donc de distance parcourue par notre véhicule.
5.2 La guerre des frottements
Une de nos principale problématique lors de nos premiers tests était les pertes d’énergie dûes aux frottements :
Les roues : Nous avons ajouté une vis à chaque extrémité pour bloquer les roues sur leurs axes. C’est une modification simple, mais elle garantit une liaison plus solide et fiable.
L’arrière : Nous avons installé des moyeux sur l’essieu arrière pour empêcher l’axe de bouger de gauche à droite. La voiture reste bien stable et ne se bloque plus lors de la décharge.
L’avant : Nous avons remplacé les moyeux par des roulements à billes. Résultat : presque zéro frottement et une rotation fluide sur notre essieu principal.
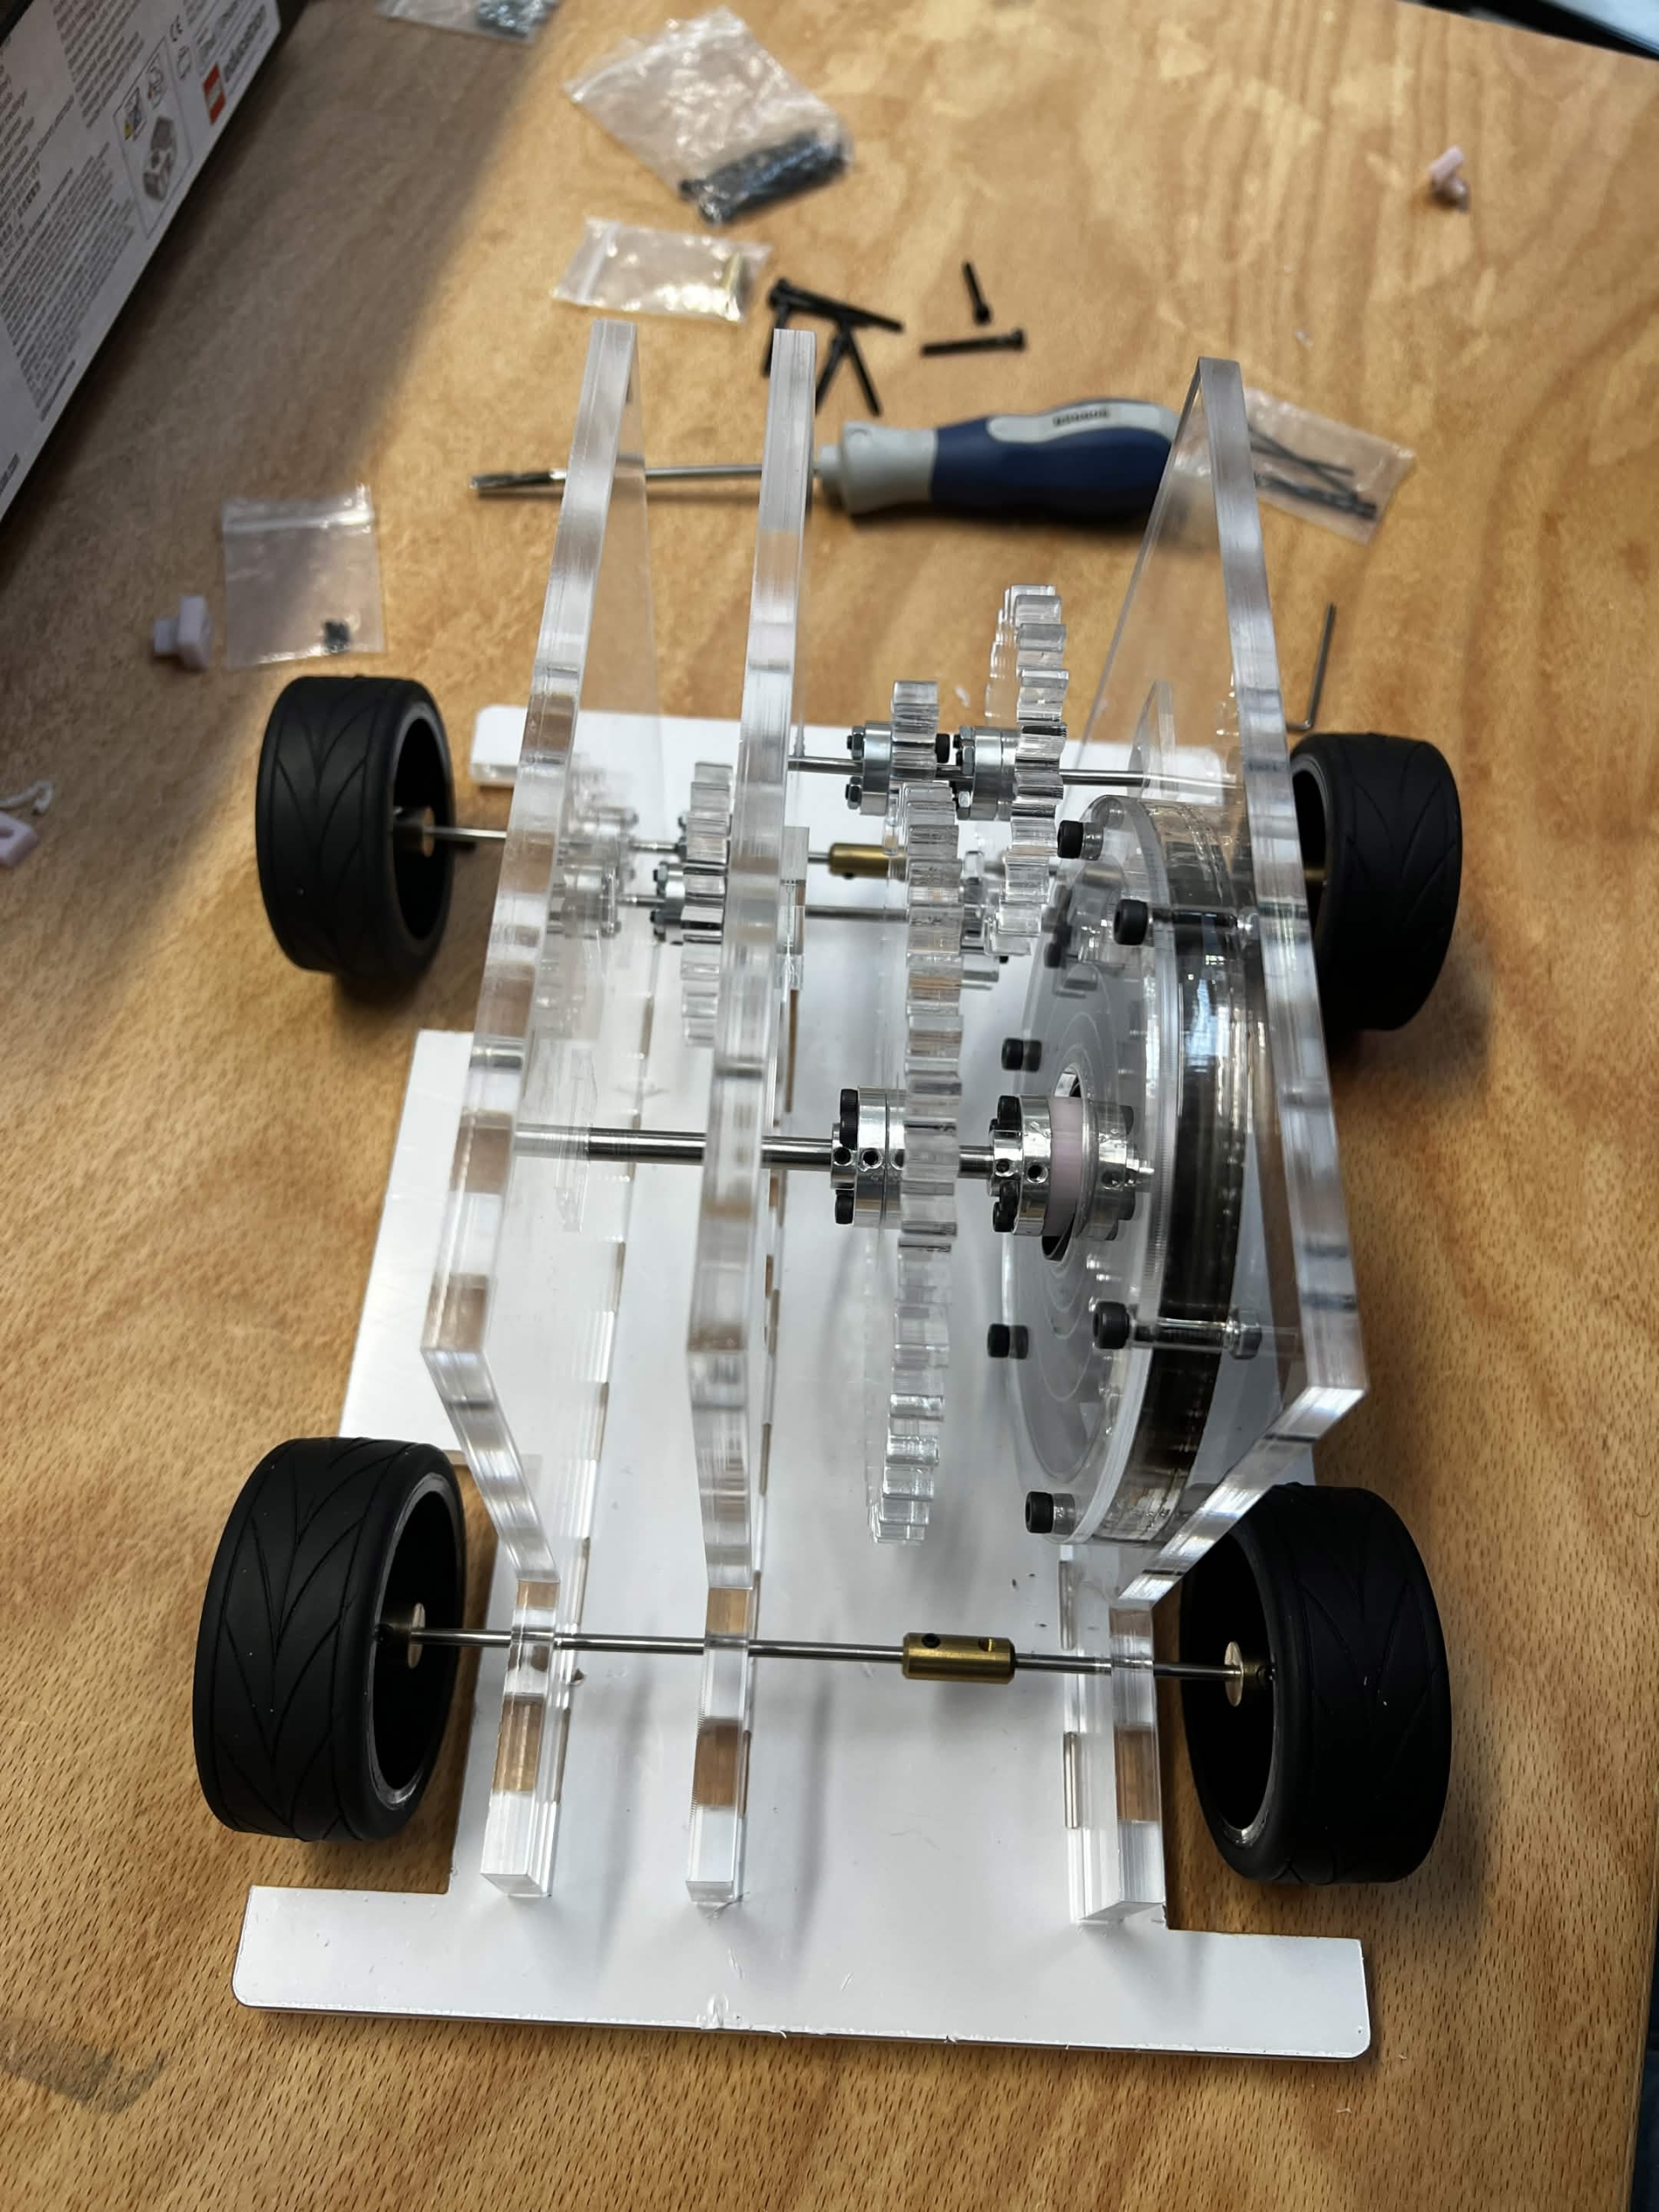
Titre de l’image : Prototype 2 de notre voiture Légende : Prototype fonctionnel de notre voiture à ressort avec un système réorganisé
Bilan de ce second essai
Ce prototype 2 est moins “sophistiqué” que prévu au départ, mais celui ci fonctionne ! On a peut-être perdu en distance à cause de la décharge rapide du ressort, mais on a gagné en fiabilité.
6. Prototype 3 : Version finale
Dans une dernière tentative, à la toute fin de ce projet de 100 heures, nous avons essayé d’améliorer notre distance parcourue en nous attaquant à l’une de nos contraintes les plus importantes : le poids.
6.1 Optimisation structurelle et réduction de la masse
Lors des premiers essais, nous avons constaté que la masse réelle du véhicule (1,85 kg) excédait nos prévisions initiales (1,5 kg), empêchant ainsi une progression efficace. Pour y remédier, nous avons procédé à une restructuration sur le logiciel Onshape afin de supprimer tout excédent de matière sur le châssis et les coques en Plexiglas. Cette démarche d’allègement, complétée par l’ajout de congés[7] et le retrait de la coque intermédiaire, a permis de réduire la masse totale de plus de 30 %, ramenant le prototype à 1,22 kg.
6.2 Simplification de la chaîne de transmission
Afin de limiter les pertes d’énergie et les frottements, nous avons simplifié le mécanisme en supprimant les roues rouges. Ce choix permet un engrènement direct entre la roue principale liée au ressort et le pignon de l’essieu, améliorant ainsi l’adhérence globale du système. Bien que cette configuration transforme techniquement le véhicule en traction, ces modifications ont permis d’obtenir une progression fluide sur plusieurs mètres lors de la libération du ressort.
Titre de la vidéo : Vidéo de notre test final au FABLAB de Polytech ANGERS Légende : Notre essai le plus concluant sur notre projet : environ 6 mètres
Conclusion de notre projet
Ce projet a abouti à la réalisation d’un prototype fonctionnel, bien que certaines fonctionnalités prévues (système de recharge, déclenchement manuel, coque décorative) aient été écartées en raison des contraintes de temps. Bien que l’objectif de 15 mètres n’ait pas été atteint, l’analyse de nos résultats nous permet aujourd’hui d’identifier des axes d’amélioration :
Optimisation des matériaux : L’utilisation de Plexiglas de 5 mm d’épaisseur (au lieu de 8 mm) permettrait d’alléger davantage la structure sans compromettre sa solidité.
Standardisation des composants : L’adoption d’axes en acier aux dimensions standards limiterait le jeu mécanique et augmenterait la précision de la transmission.
Ajustement de la garde au sol : L’utilisation de roues de plus grand diamètre permettrait de pallier la faible garde au sol du prototype actuel.
Ce projet de 100 heures s’achève ici. Nous espérons que vous avez apprécié découvrir les coulisses de notre aventure technique et le développement de notre prototype. Merci pour votre lecture !
[1] Moyeux : c’est la pièce centrale située au milieu d’une roue ou d’un engrenage. Nous l’utilisons pour faire le lien entre la roue et l’arbre (l’axe). Il permet de fixer solidement les éléments ensemble afin qu’ils tournent parfaitement en même temps sans glisser.
[2] Module : c’est tout simplement la taille des dents d’un engrenage. Pour que deux roues dentées puissent s’emboîter et fonctionner ensemble, elles doivent obligatoirement avoir le même module. Plus le module est grand, plus les dents sont grosses et résistantes.
[3] Moments d’inertie : c’est la résistance d’un objet à se mettre en mouvement (ou à s’arrêter). Plus le moment d’inertie est élevé, plus il faut d’énergie pour faire tourner l’axe ou les roues. C’est un calcul essentiel pour savoir si notre petit ressort aura assez de force pour “lancer” la voiture.
[4] CAO ou Conception Assistée par Ordinateur : c’est l’utilisation de logiciels informatiques pour concevoir, simuler et optimiser des systèmes avant leur fabrication.
La CAO permet aux ingénieurs de créer des modèles numériques en 2D ou 3D, de tester virtuellement leur fonctionnement et d’anticiper les problèmes de fabrication avant la production physique.
[5] Arbre : c’est la tige (ou l’axe) sur laquelle sont fixées les roues dentées et les roues de la voiture. Son rôle est de transmettre le mouvement de rotation entre les différentes pièces du mécanisme.
[6] Flambage : c’est lorsqu’une pièce longue et fine (comme notre ressort) se tord ou se plie sur le côté sous l’effet de la pression, au lieu de rester bien droite. Dans notre cas, cela créait des déformations irrégulières qui gênaient le bon fonctionnement du système.
[7] Congé : c’est un arrondi créé entre deux surfaces ou deux arêtes d’une pièce. Il permet d’adoucir les angles, d’améliorer l’esthétique et parfois de renforcer la résistance mécanique de la pièce.