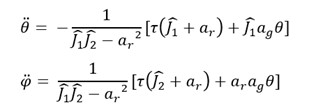
Projet : La Voiture à Ressort

Bonjour à tous !

  1. Présentation

Nous sommes 4 étudiants de 2ème année d’école d’ingénieur en cycle préparatoire à Polytech Angers.

En fin d’année 2021-2022, nous avions comme projet de réaliser une voiture à ressort.

Voici Notre Article à propos de ce projet.

L’objectif de notre projet est d’imaginer et de concevoir une voiture à ressort capable de parcourir au moins 15 mètres, à l’aide d’un mécanisme s’inspirant du modèle de fonctionnement d’une horloge.
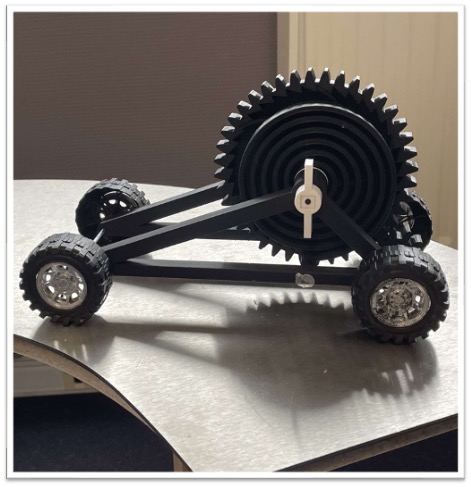
Notre Voiture à Ressort

Avant de commencer, permettez-nous de vous présenter les raisons de notre choix…

  1. Pourquoi une Voiture à Ressort ?

Parmi tous les projets proposés, c’est celui-ci qui nous plaisait le plus car il nécessitait avant tout des compétences en mécanique, en CAO et sur les propriétés des matériaux. Nous avions particulièrement apprécié ces matières durant notre 2ème année de cycle préparatoire et c’est donc pour cela que nous n’avons pas hésité à choisir ce projet.

De plus, nous avions l’habitude de manipuler ce genre de jouet quand nous étions plus jeunes et ce projet était pour nous l’occasion de retourner quelques années en arrière…

  1. Réalisation du projet
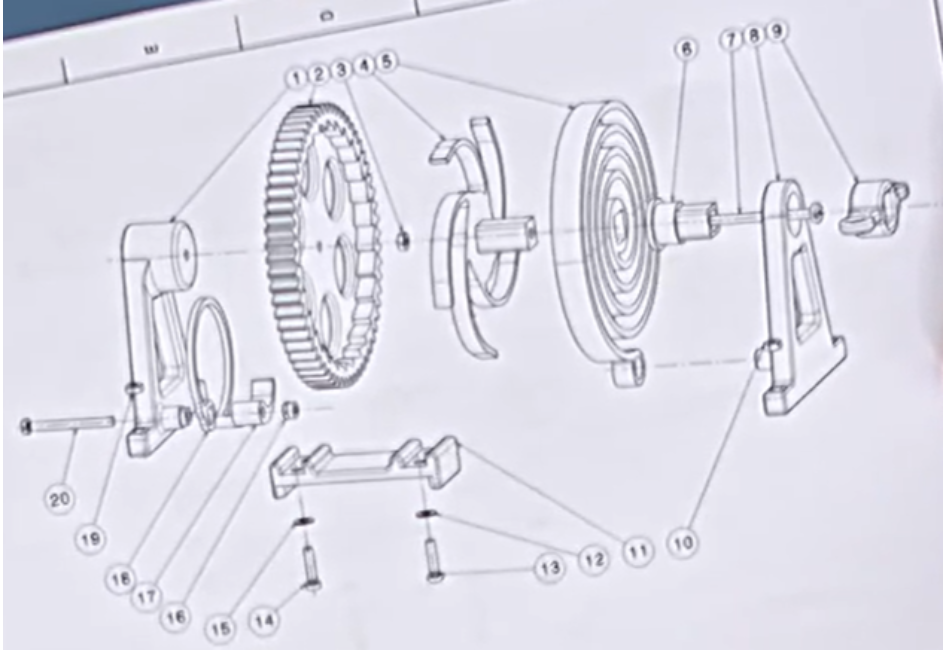
Mise en plan du mécanisme

La réalisation s’est déroulée en plusieurs étapes.

Première étape : nous devions réfléchir sur le mécanisme à adopter, comment faire avancer notre voiture ? Nous avons réfléchi à cette question lors de la première séance, avec l’aide de notre professeur référent, puis nous avons conclu qu’il fallait s’inspirer du modèle de fonctionnement d’une horloge.

Deuxième étape : nous devions imaginer la forme de nos pièces, leur mise en forme, calculer le nombre de dents nécessaire, calculer la vitesse des roues, par exemple…

Après avoir analysé, calculé et obtenu des résultats satisfaisants, il était temps de concevoir la voiture, à l’aide de Solidworks.

  1. Conception Assistée par Ordinateur (CAO)

La phase de modélisation a eu lieu en trois temps.

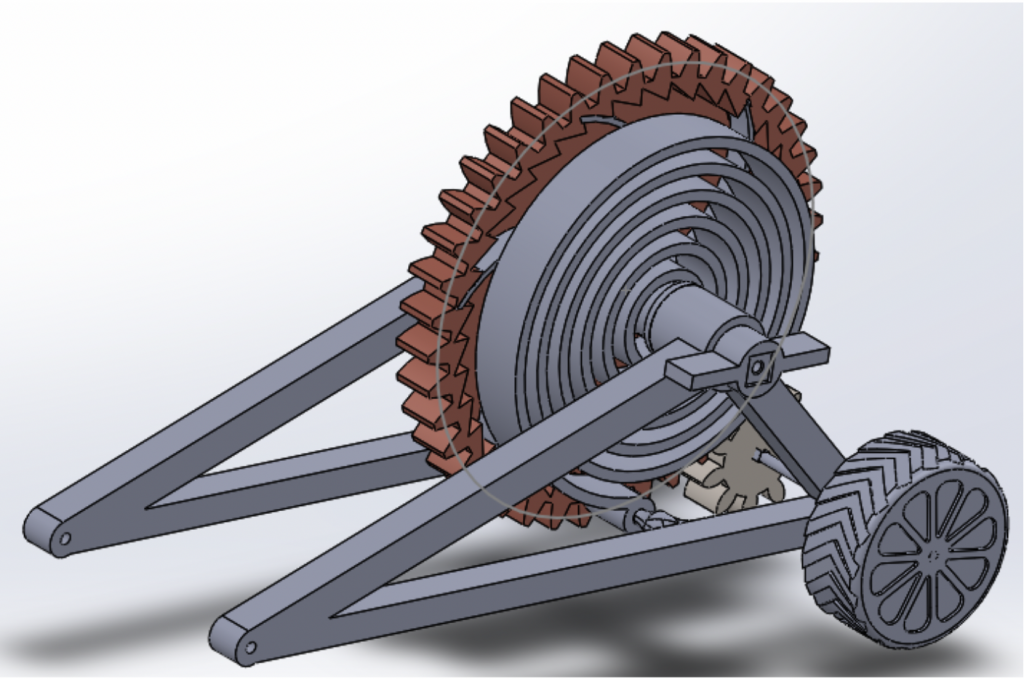
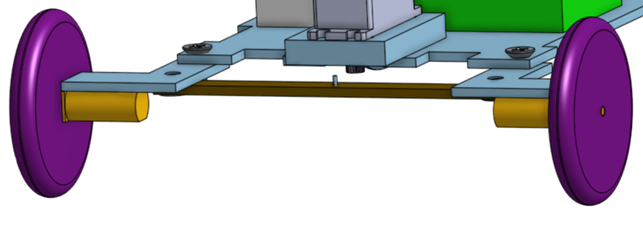
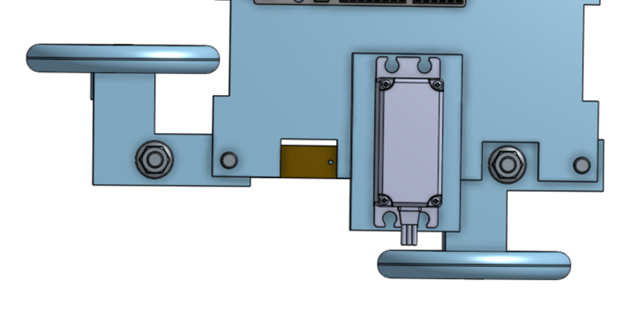
Premier temps : nous avons réalisé, avec précision et rigueur et en tenant compte des principales contraintes, les pièces suivantes : Ressort, Roue dentée, Spirale, une clé, un lien entre spirale et clé, supports et un arbre centrale.

Deuxième temps : nous prenons en compte les erreurs réalisées lors de la première impression en imprimante 3D, afin d’y effectuer les modifications nécessaires et y ajouter quelques détails pour la deuxième impression.

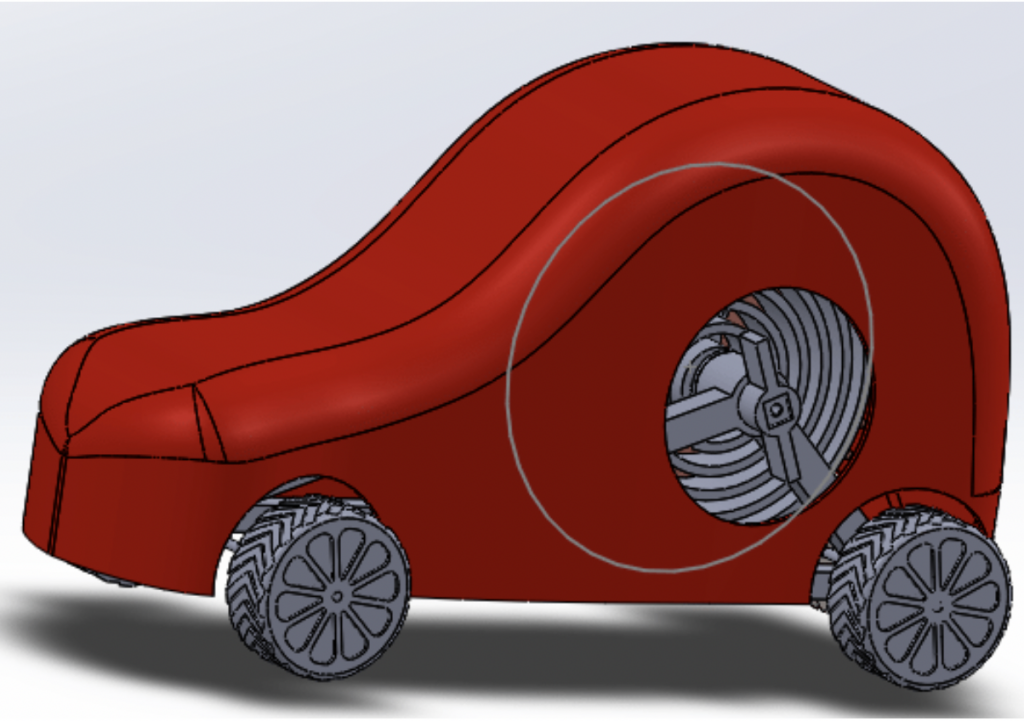
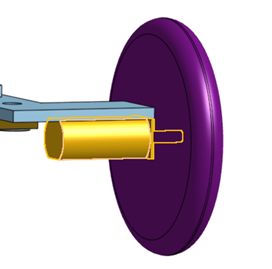
Troisième temps : impression des roues avant + axe et carrosserie.
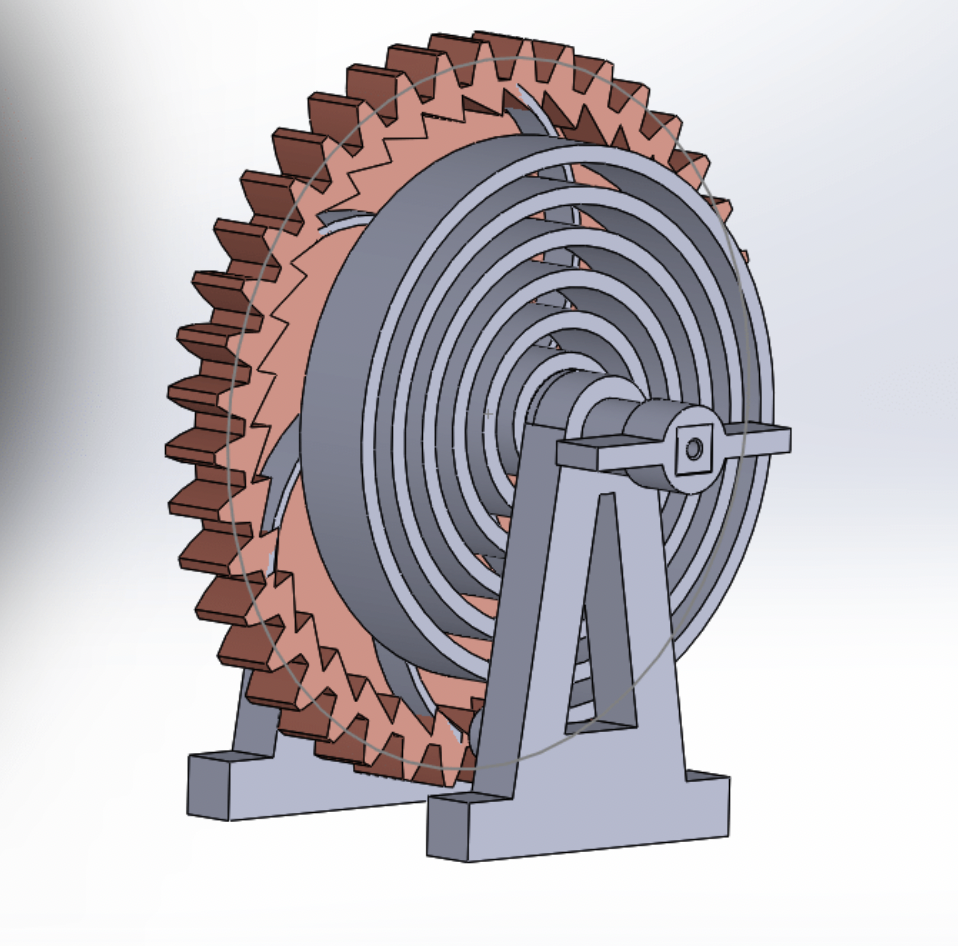
Première modélisation CAO
Deuxième modélisation CAO
Troisième modélisation CAO
  1. Problèmes rencontrés…

Nous avons rencontré de nombreux problèmes au cours de la réalisation du projet, qui font que la voiture, dans son état actuel, ne peut pas fonctionner comme on le voudrait. 

Voici principalement les causes de nos principaux problèmes rencontrés :

- L'impression des pièces, souvent trop longues et parfois dans l'obligation de recommencer (notamment le cas pour la carrosserie, qui demandait environ 2 jours d'impression)

- S'inspirer du mécanisme d'une horloge (bonne base mais limité pour la suite)

- Manque de matériel
Notre Voiture sur la
ligne de départ …

En effet, comme vous pouvez vous en douter, l’impression 3D ne pouvait pas résoudre tous nos problèmes et nous étions parfois dans une impasse à cause d’un manque de pièce.

Par exemple, afin de régler un problème de transmission entre la roue dentée et les roues arrières de notre voiture, nous avons pensé à utiliser des roues libres. Malheureusement, cela nécessite du temps et de l’argent, deux raisons qui font que nous avons abandonnées cette idée.

  1. Bilan du Projet

Tout d’abord, si de futurs candidats pour une éventuelle poursuite du projet souhaitent des idées, nous leur conseillons de donner la priorité aux roues libres et à l’amélioration, notamment de la forme, de la carrosserie, afin de donner un meilleur résultat à l’impression.

Ainsi, pour conclure, nous souhaitons avant tout remercier notre professeur référent, Monsieur Mahmoud Kachit ! Sur un plan personnel, nous sommes un peu déçus de ne pas avoir pu mener ce projet jusqu’à sa fin. Néanmoins, nous sommes ravis et reconnaissants de ce qu’il a pu nous apporter, sachant que cet exercice était pour nous la première véritable occasion de travailler sur un projet concret.

En vous remerciant !

Abonnez-vous à nos réseaux sociaux en cliquant sur leurs icônes !

LEGEAY Guillaume / SARRAF Michel / QUEFFEULOU Ronan / MESNIL Florian
Création d’un robot magicien

Bonjour et bienvenue à vous sur cet article.

Nous sommes Manon Boursicot et Anthonin Devas, deux étudiants de deuxième année à Polytech Angers et comme tous les deuxième année ici, nous devions travailler sur un projet durant une centaine d’heure pendant notre second semestre.

Nous avons choisi en tant que projet de travailler sur un robot, mais pas n’importe quel robot. En effet, notre projet est de créer un robot magicien. Ce robot pourrait servir à Polytech en tant que représentant des projets de deuxième année lors des forums ou portes ouvertes car c’est un projet que l’on peut montrer facilement. Ce projet a été inspiré par un robot existant créé par Mario the Maker Magician dont vous pouvez retrouver des vidéos sur YouTube, comme celle-ci par exemple : https://www.youtube.com/watch?v=WYQEZXXEfhc
Nous n’avons malheureusement pas réussi à terminer notre projet mais nous allons tout de même vous le présenter et vous en parler.

Maintenant, vous vous demandez peut-être ce que veut-dire un “robot magicien”. C’est tout simplement un robot capable de réaliser un tour de magie. Ce projet comprenait beaucoup d’étapes différentes. Pour réaliser ce robot, nous avons dû, tout d’abord, lui trouver un tour. Nous avions comme contrainte supplémentaire qu’il devait le réaliser plusieurs fois d’affilée sans intervention humaine. Une fois trouvé, nous avons dû créer le design, puis le modéliser en 3D avant de finalement l’imprimer grâce aux imprimantes 3D présentes dans l’établissement. Tout ça représente la partie mécanique, à côté de ça, il y avait la partie programmation où nous avons dû créer tous les mouvements que ferait le robot en language Python à l’aide d’une carte Raspberry Pi ainsi que faire fonctionner un écran. 

Le design

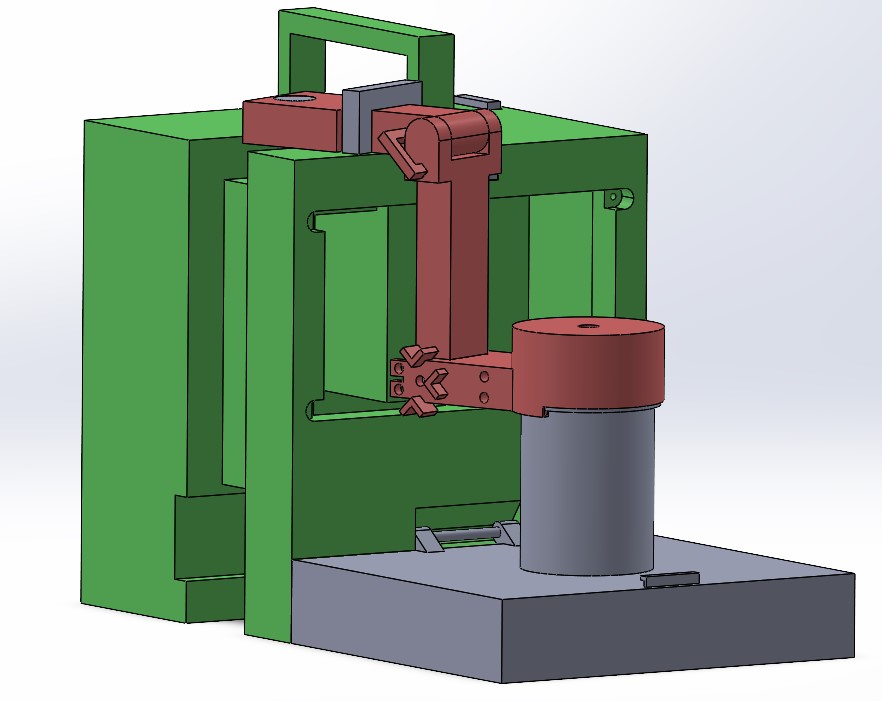
Pour le design, nous avions comme contrainte qu’il soit facilement transportable. C’est donc pour cela que nous avons décidé de faire un cube. Nous avons rajouté un bras pour qu’il soit capable de réaliser le tour.

Modèle 3D contenant le cube (en vert) et le bras (en rouge)

Nous voulions donner de la vie à notre robot et du plastique qui bouge ne suffirait pas. Nous avons donc ajouté un écran et créé des animations qui se jouerait pour que le tour soit plus expressif et par la même occasion, cela pourrait distraire une personne qui essaierait pour ne pas qu’elle voit les secrets du tour. Les animations de l’écran représentent le visage de notre robot, nous avons choisi, à deux, de créer un chat cyclope. C’est une image familière, un chat, mais avec une touche d’originalité qui saurait capter l’attention.  Ainsi, étant un Chat Cyclope en forme de Cube, trois mots commençant par C, nous l’avons appelé C³.
Le tour de magie

Vous savez à présent à quoi ressemble le robot, mais vous vous demandez peut-être ce qu’il doit faire. Nous avons cherché plusieurs tours sur internet et avons choisi de réaliser celui-ci (à 3:38 dans la vidéo): https://youtu.be/XqmcqWW_JRg?t=218

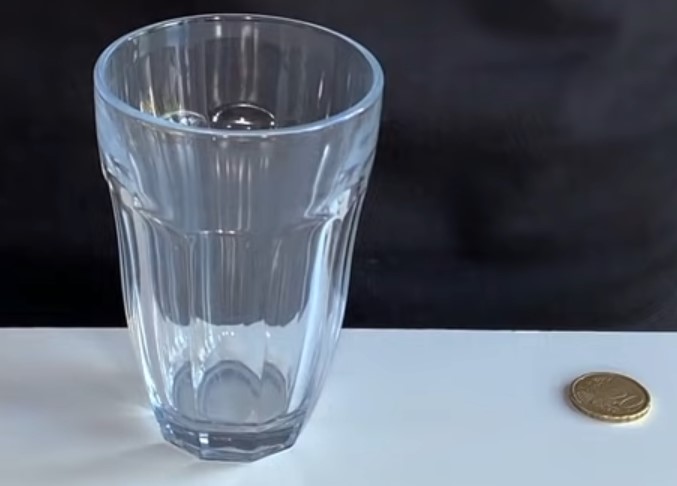
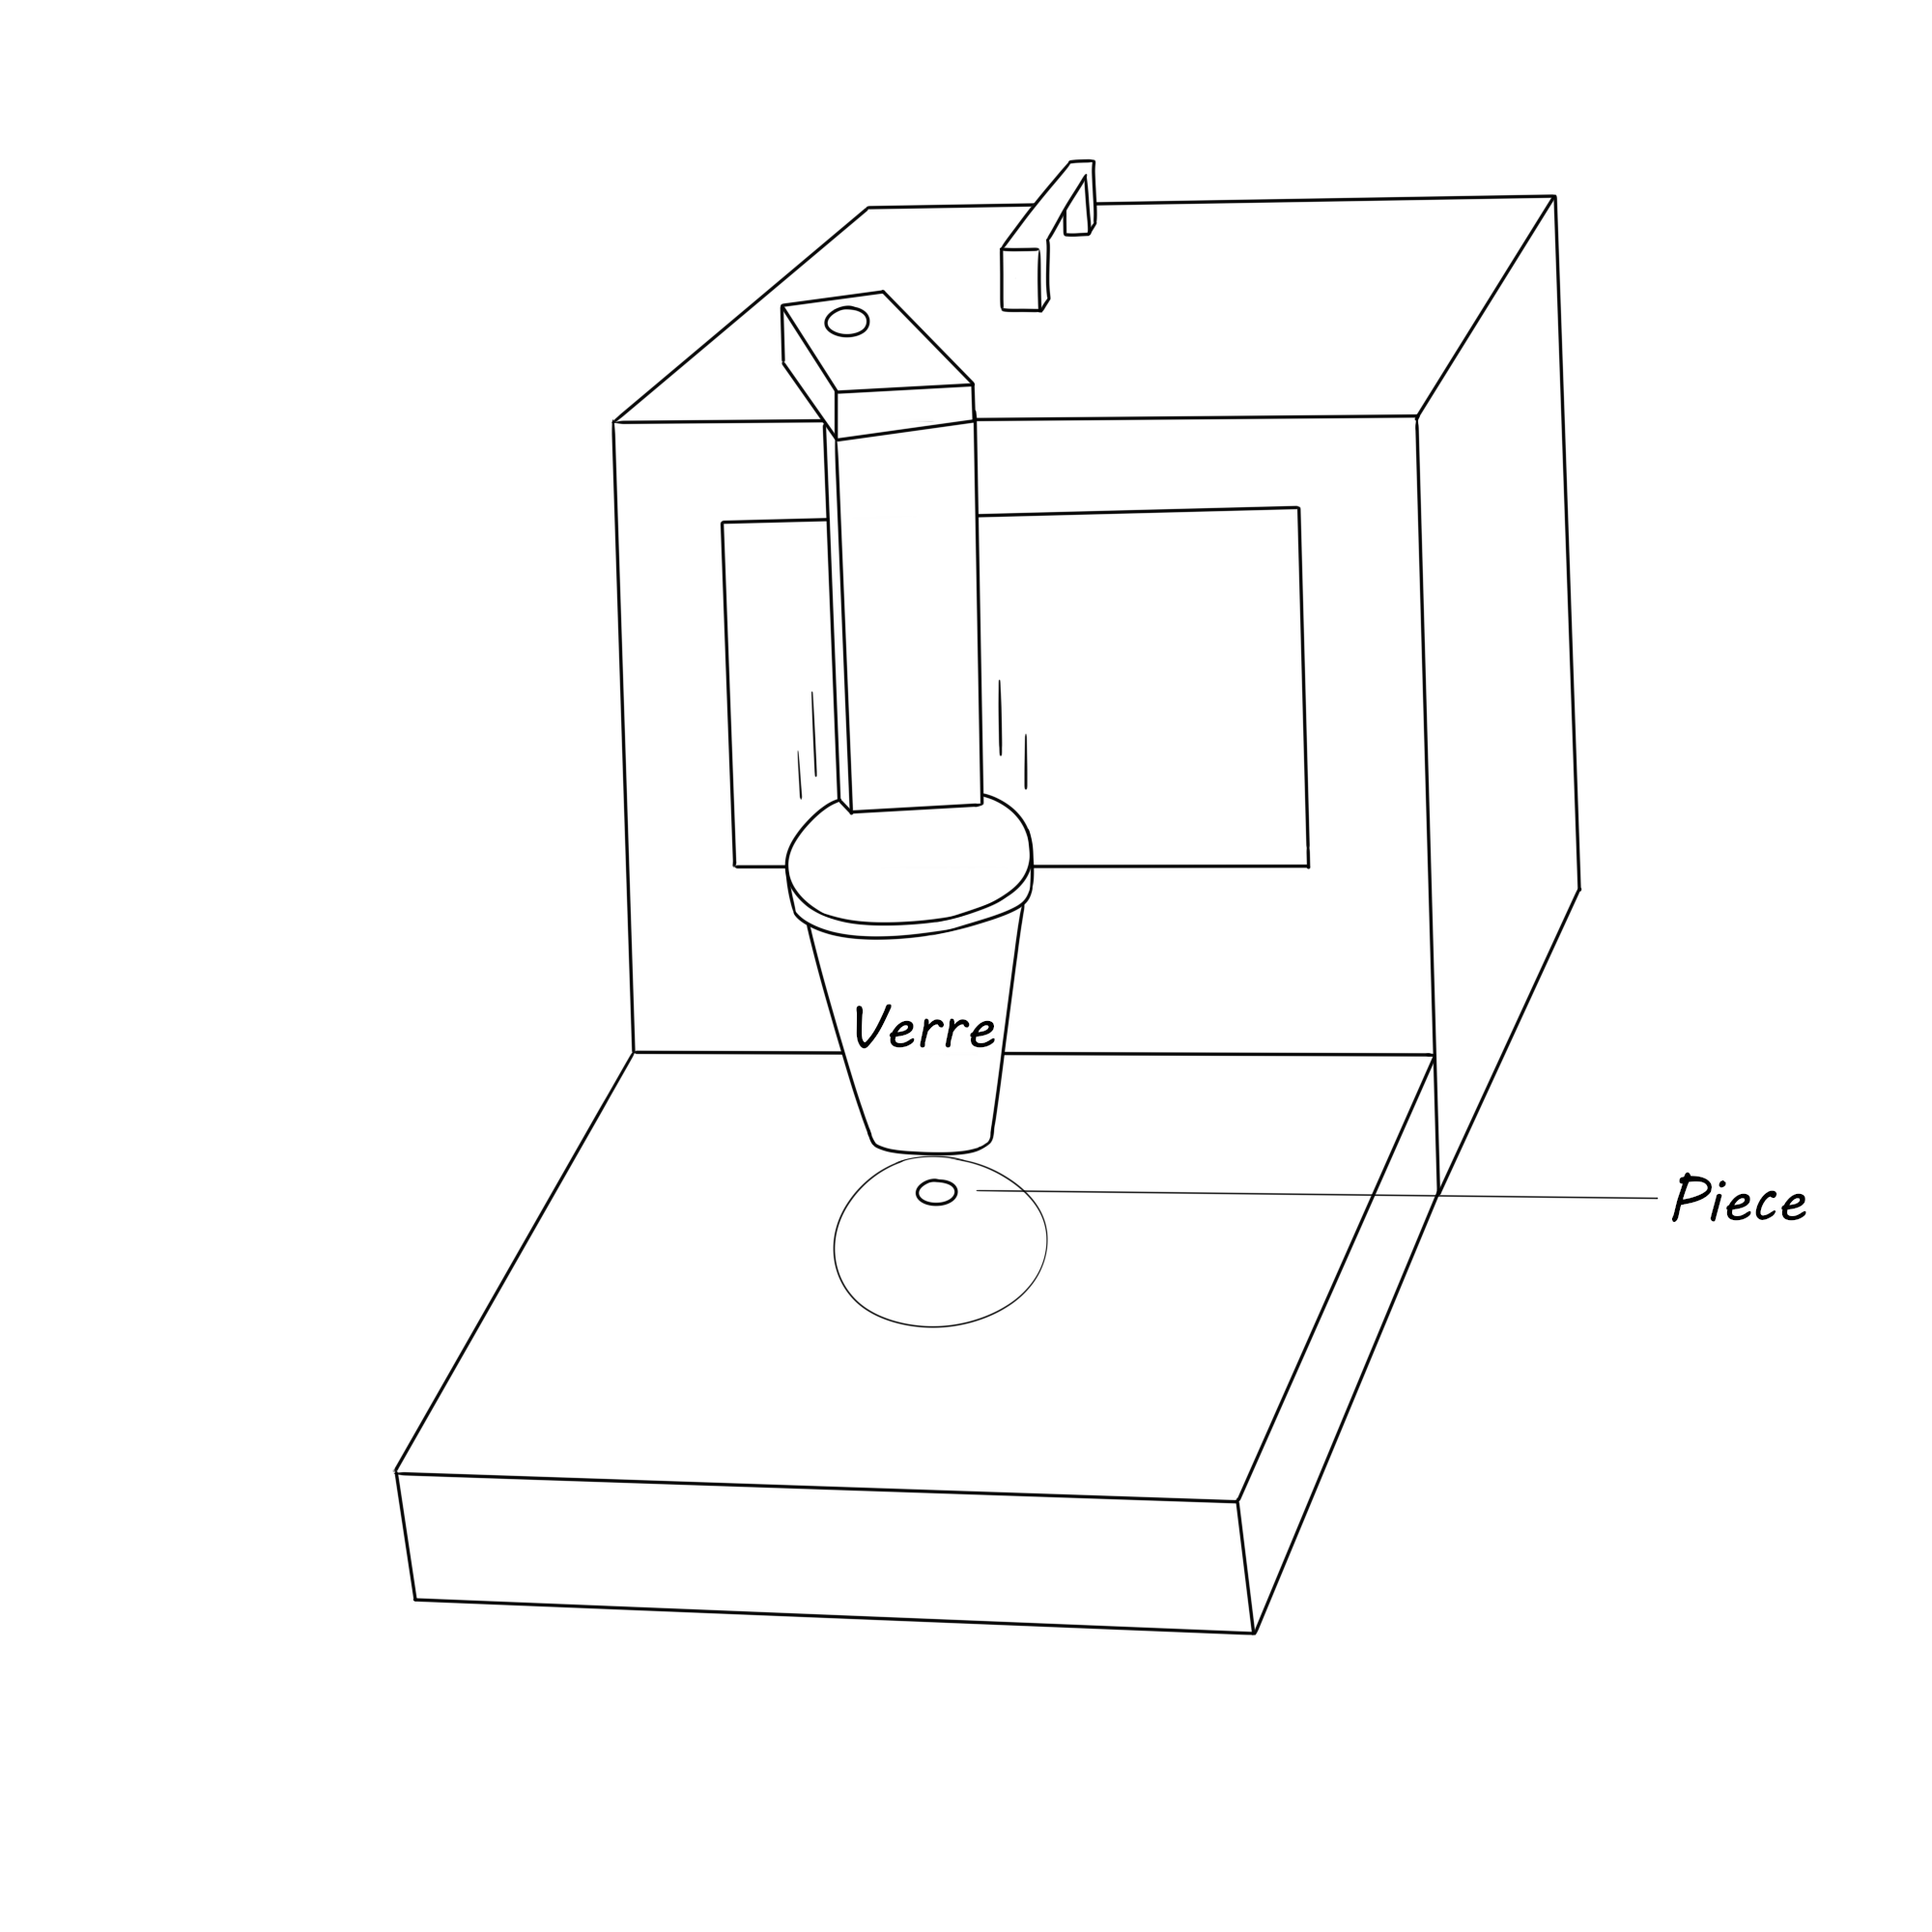
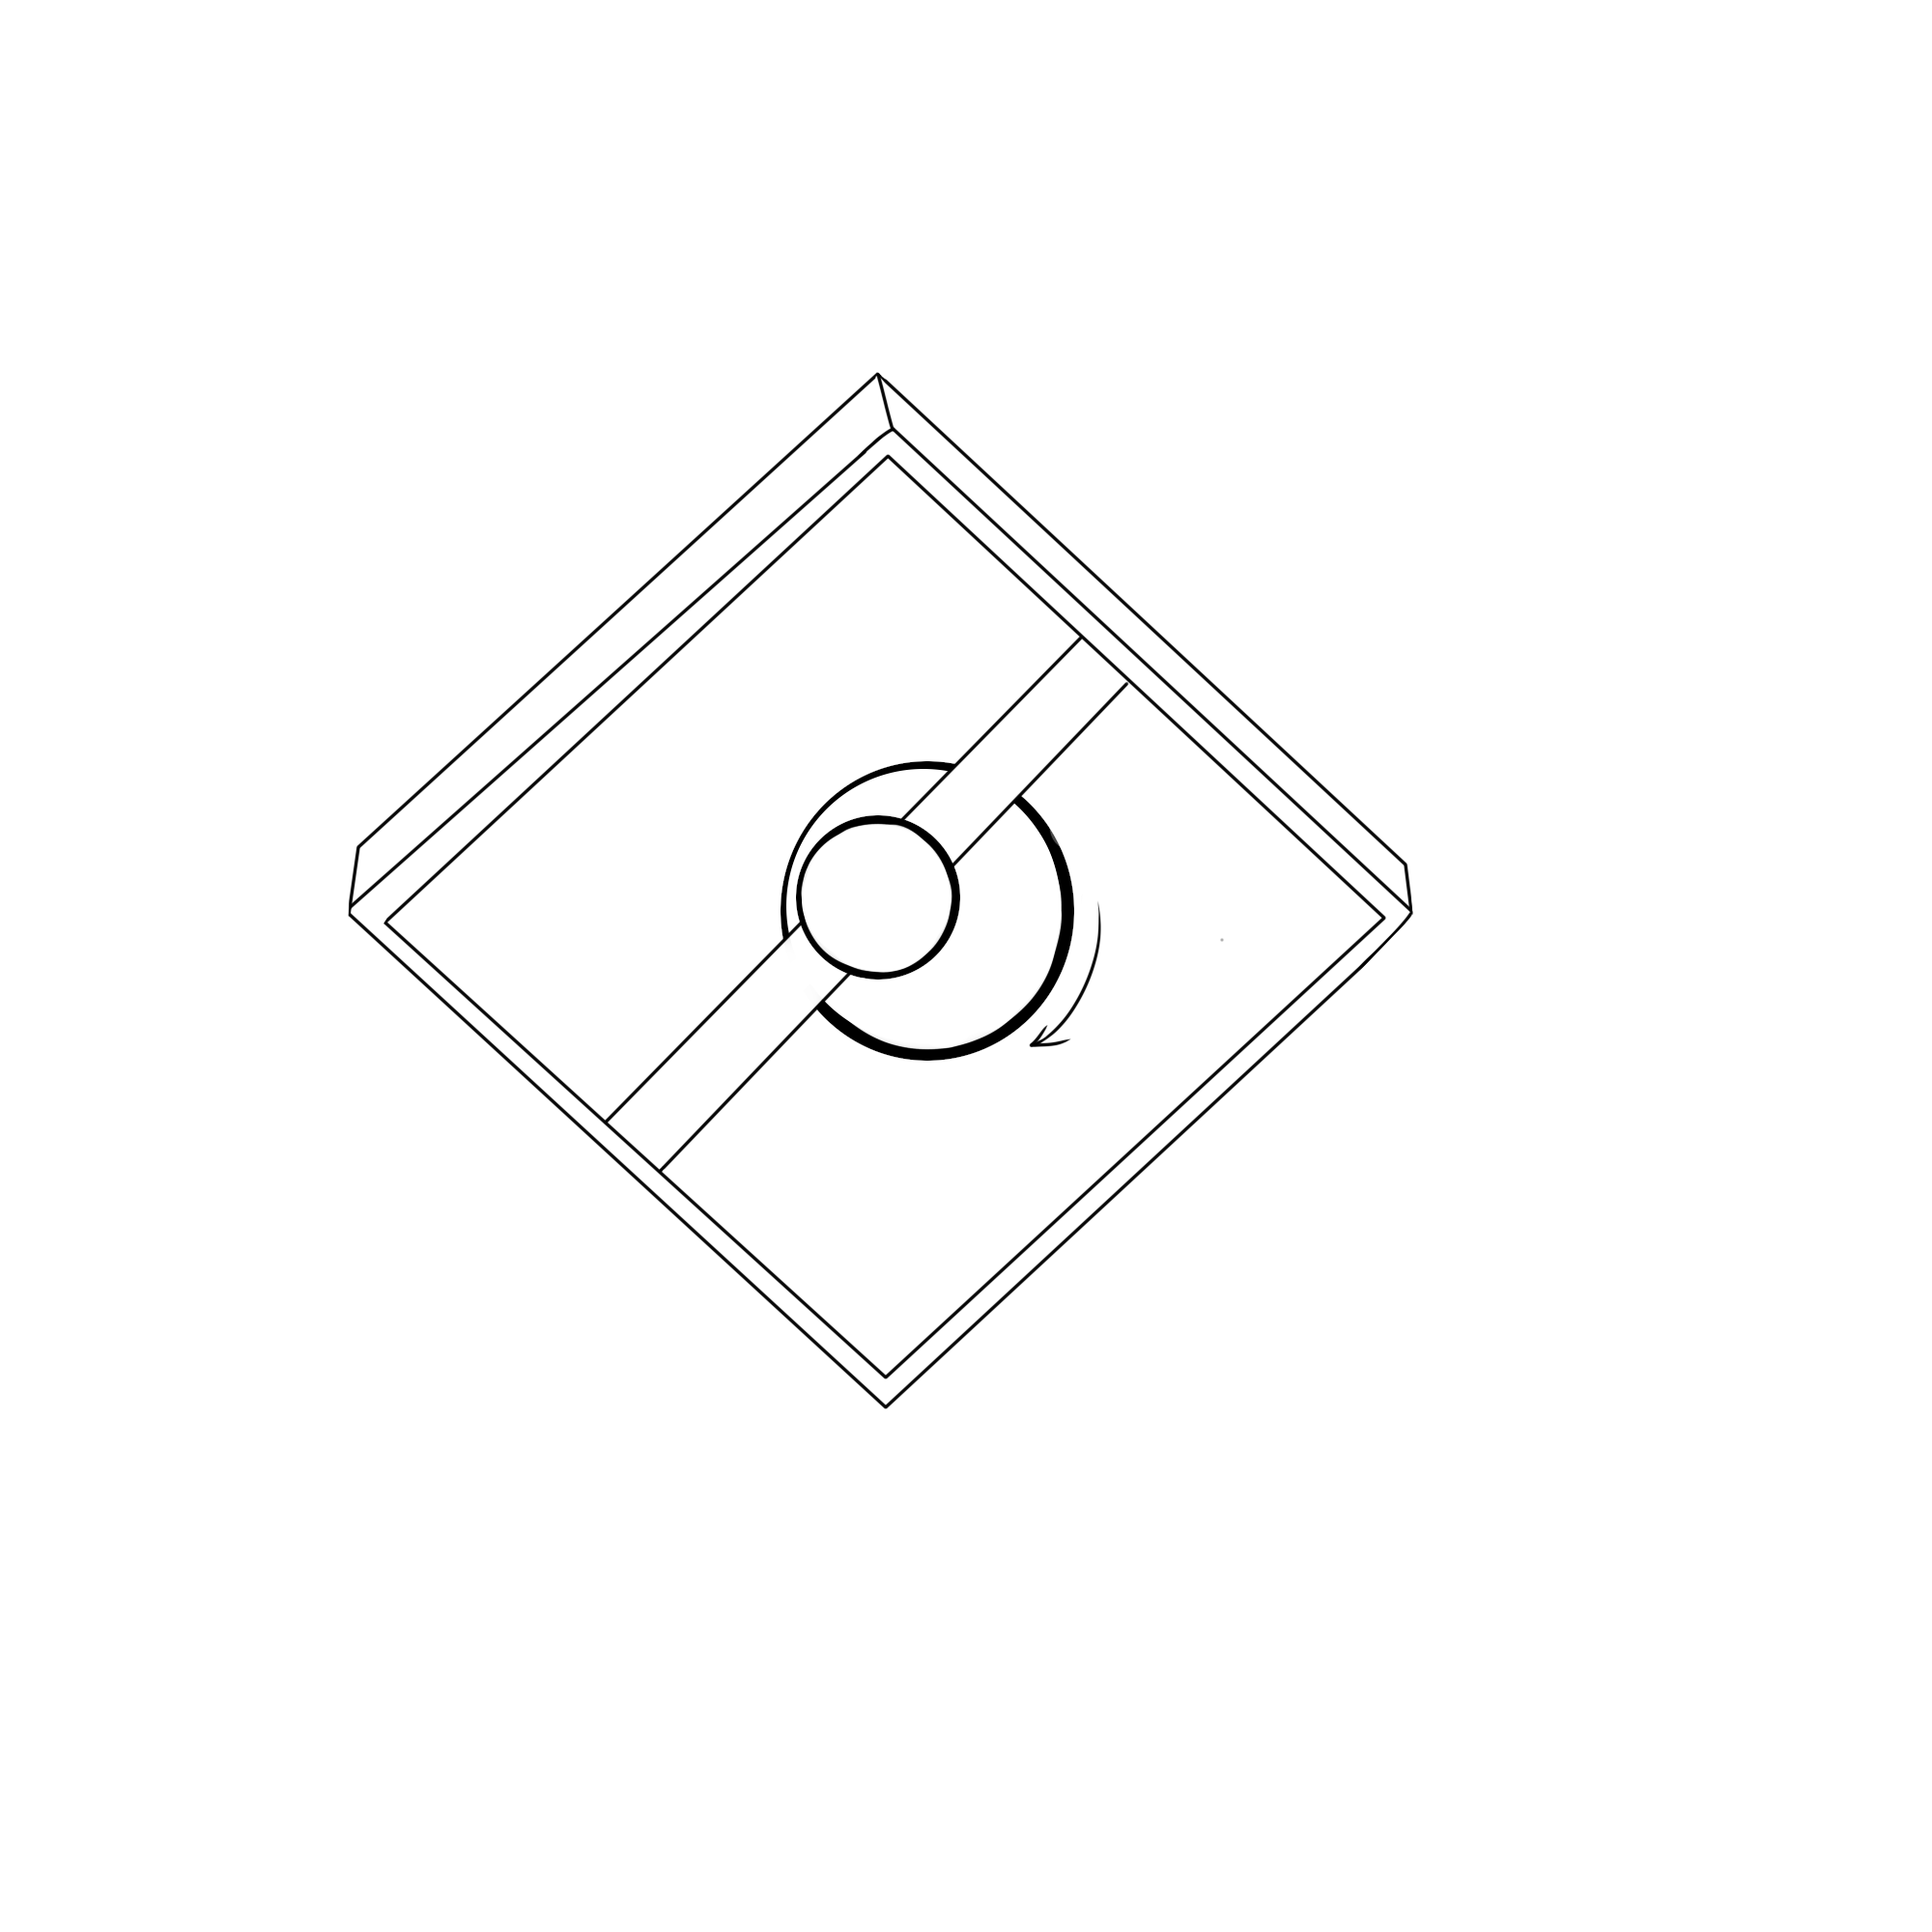
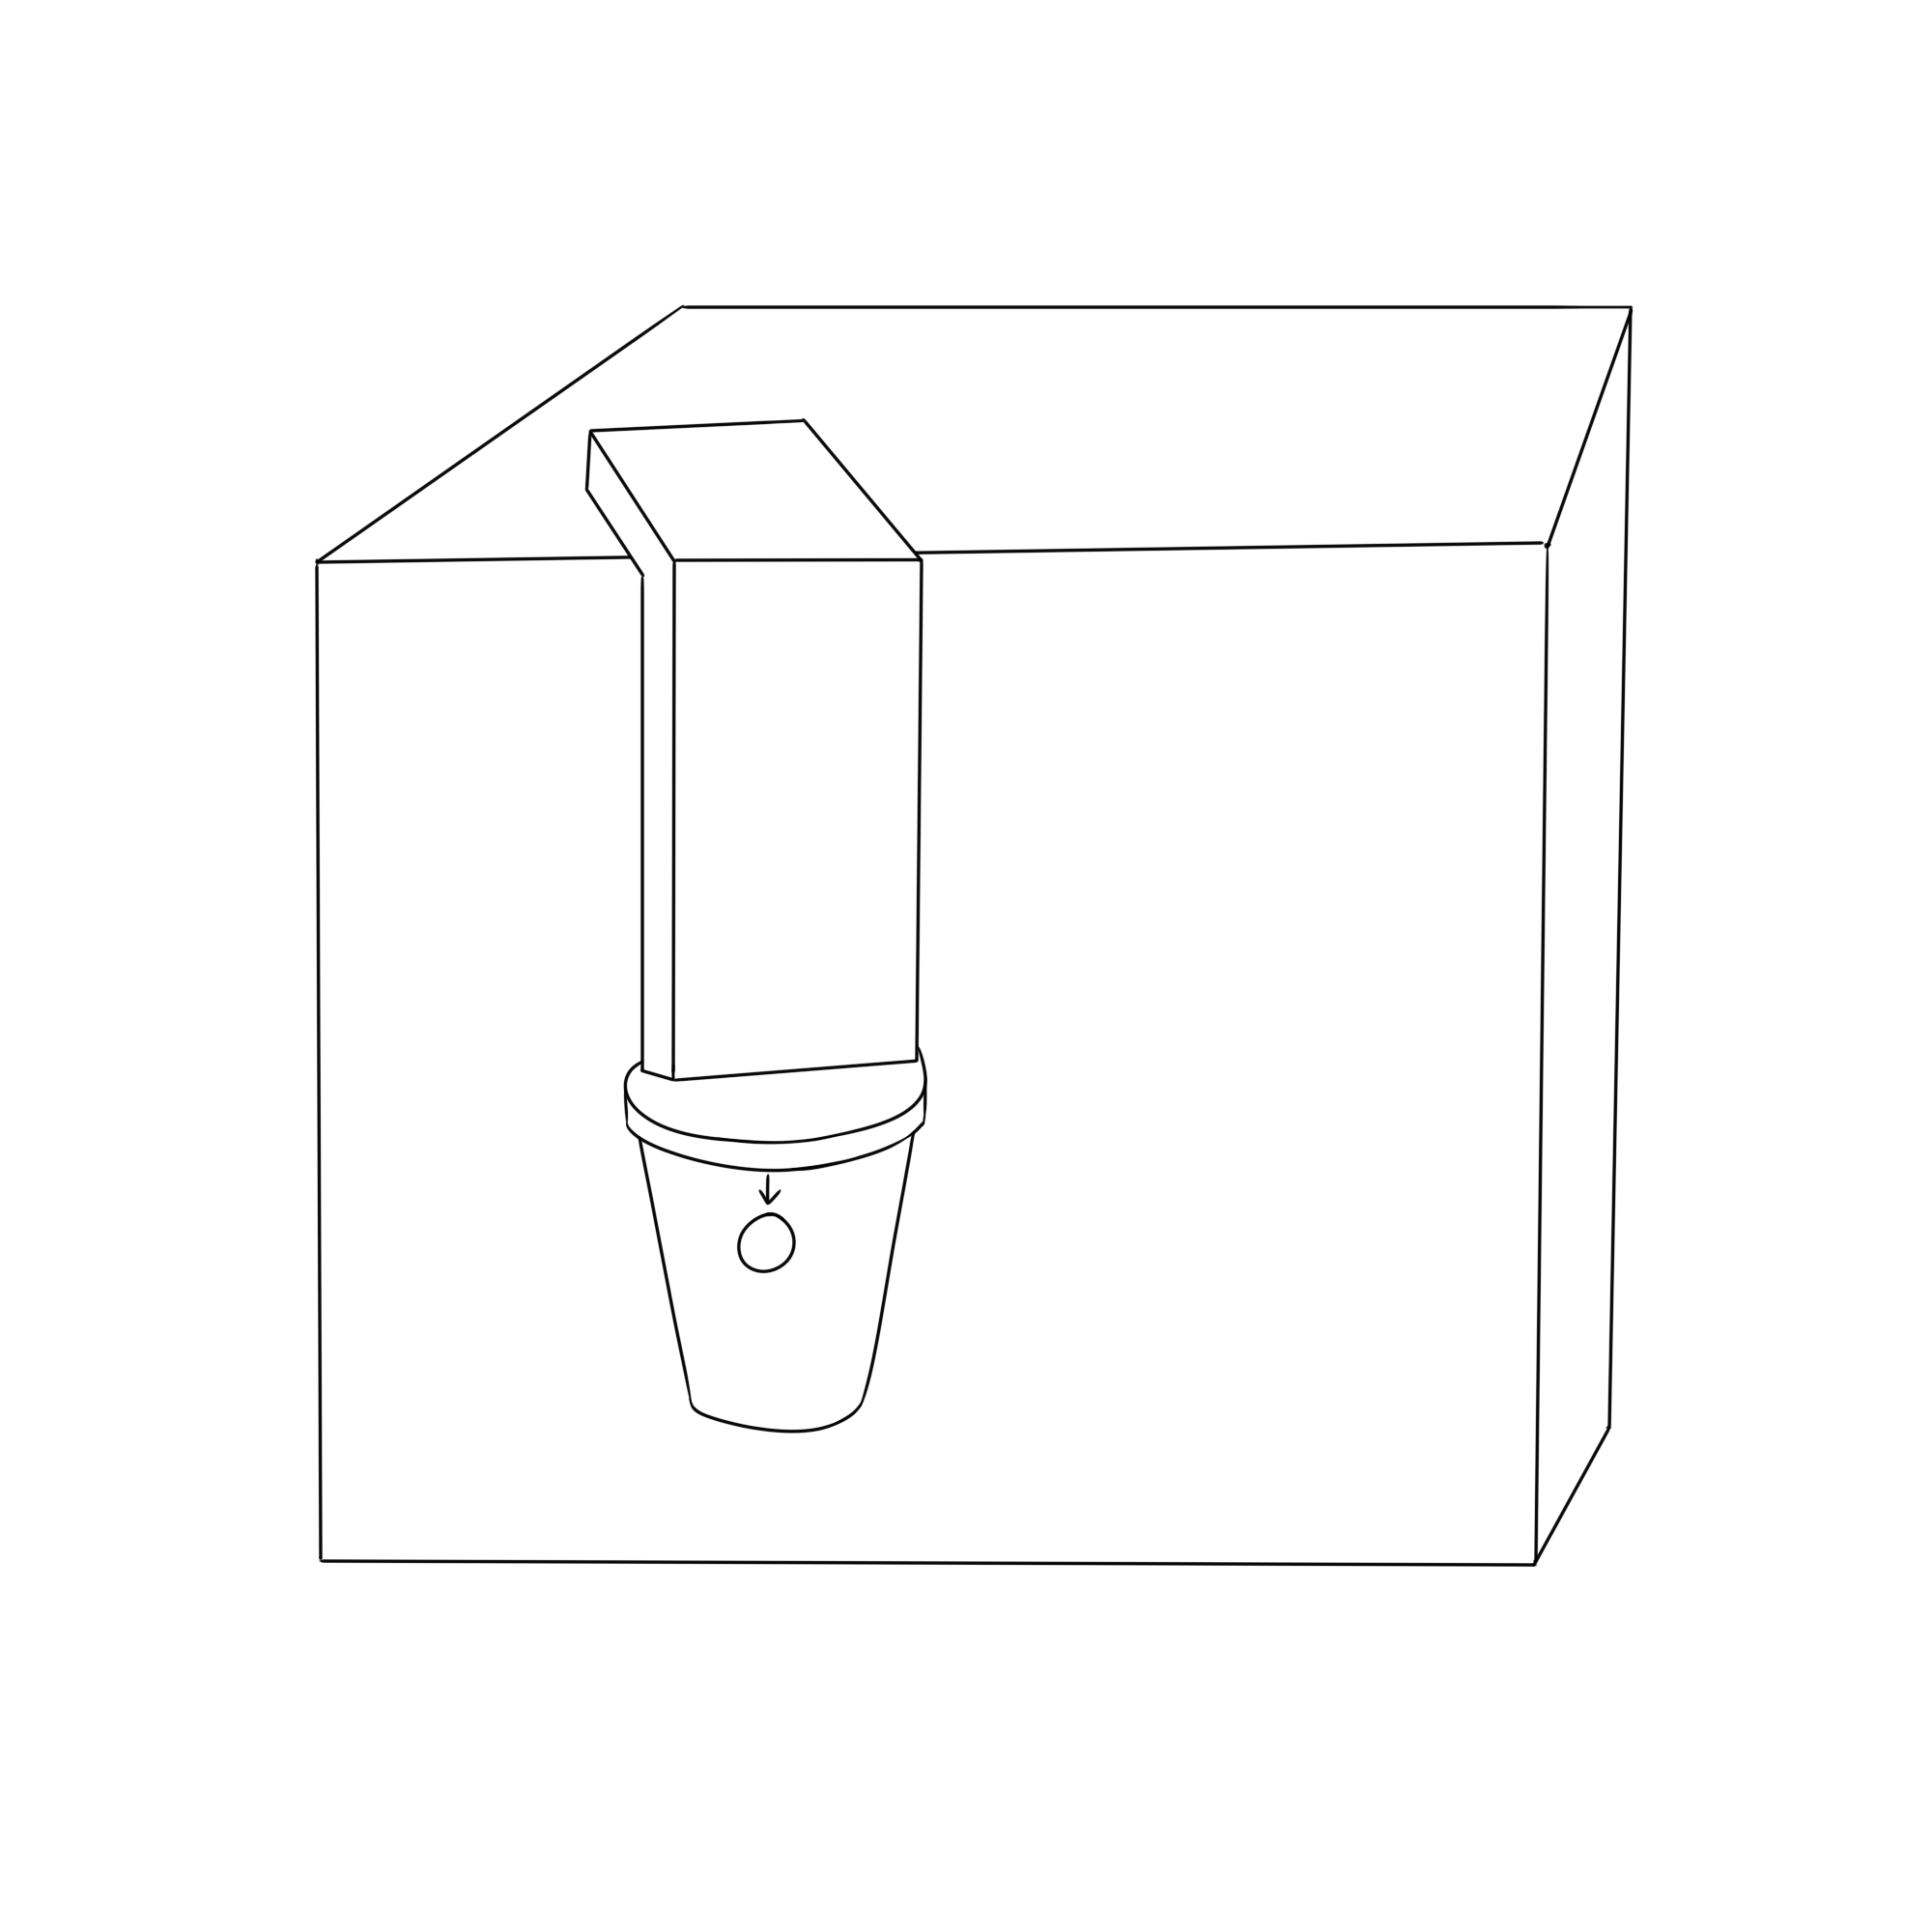
L’idée est basiquement, avec deux pièces et un verre, de faire semblant de faire passer une des pièces à travers le verre alors qu’en réalité on a fait tomber la deuxième dedans et caché la première.

Illustration du tour de magie

Pour faire faire ce tour à un robot il y a évidemment de nombreuses étapes à modifier car il ne sera jamais aussi agile qu’un humain. Il faut prendre en compte le fait que chaque axe dans lequel le robot devra faire un mouvement représente un moteur différent que nous devrons programmer plus tard. Il faut donc limiter les mouvements nécessaires au maximum.

Pour réaliser le tour nous avons un bras qui tient le verre et une pièce visible posée en dessous (image 1). Au moment où on démarre, le bras tapera le sol au niveau de la pièce, la cachant par la même occasion. La plateforme sur laquelle se trouve la pièce tournera alors, cachant celle-ci (image 2). Au même moment, le bras qui tient le verre fera tomber la deuxième pièce qui était cachée à l’intérieur depuis le début (image 3).

La modélisation et l’impression

Nous avons passé de nombreuses heures à modéliser le robot sur le logiciel SolidWorks. Chaque partie a dû être modélisée séparément en imaginant comment elle serait attachée aux autres autours d’elle. 

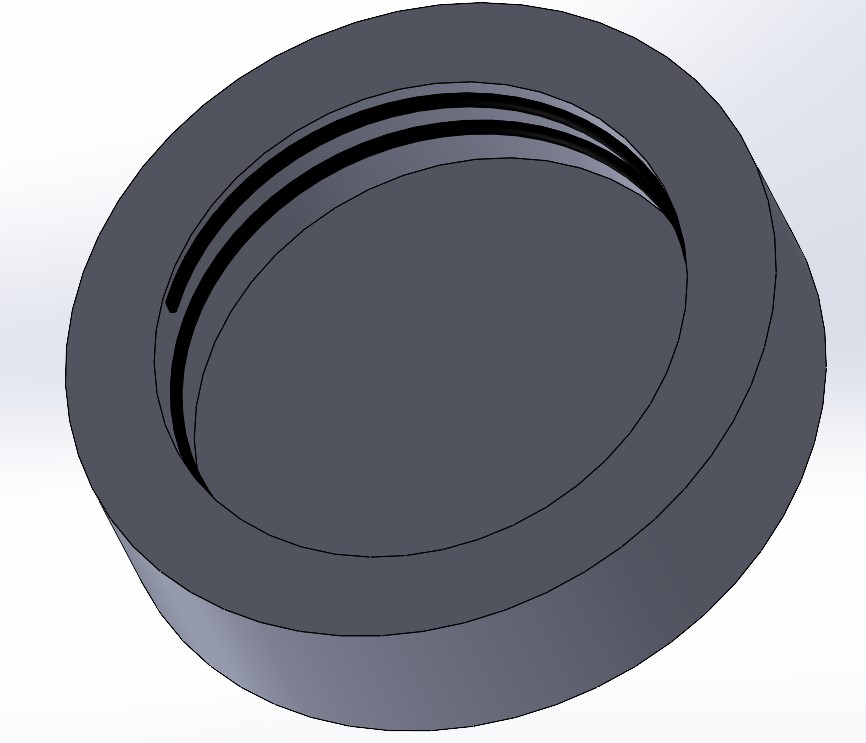
Nous étions des débutants complets pour tout ce qui concerne des problèmes mécaniques en termes de création, nous avons donc trouvé des inspirations dans ce que nous connaissons : des objets du quotidien. Nous pouvons citer notamment le bouchon d’une bouteille d’eau classique duquel nous nous sommes inspirés.

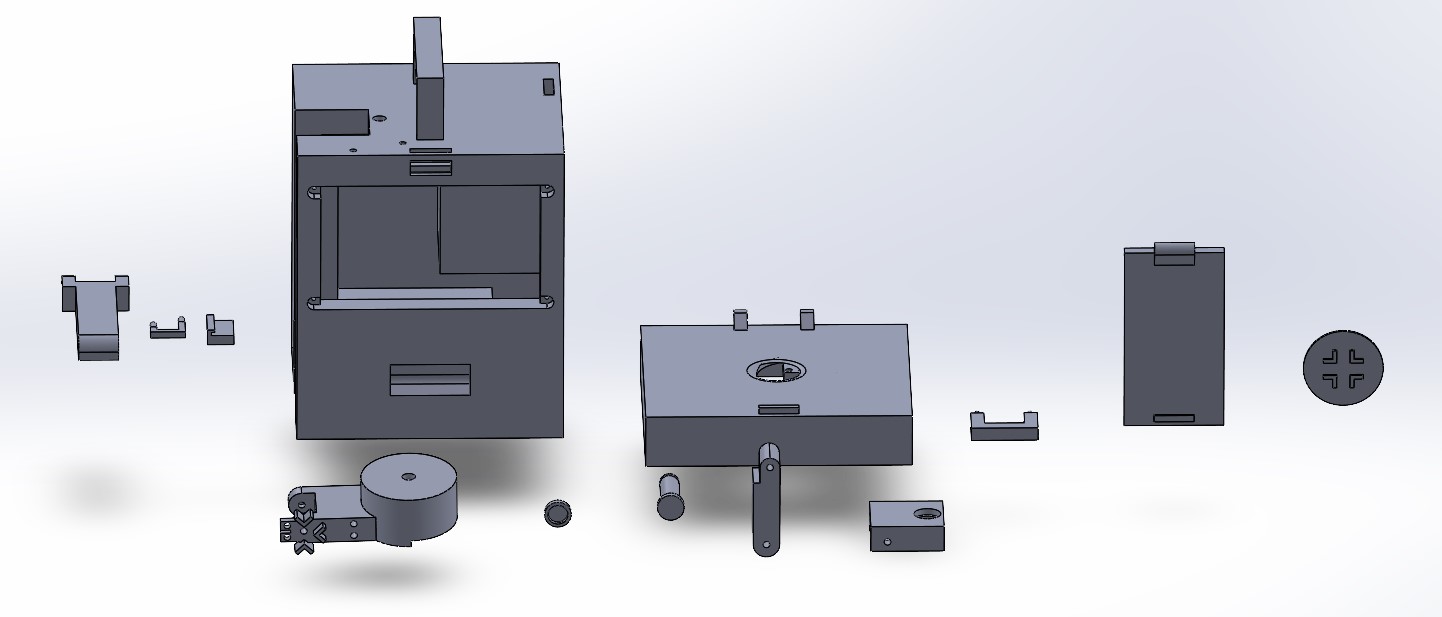
En tout nous avons 13 pièces complexes et différentes que nous avons entièrement imaginé et créé.

L’ensemble de nos pièces modélisées

C’est à partir de cette partie en réalité que nous avons commencé à avoir des problèmes. En effet, mis à part les difficultés de la modélisation en elle-même, il y a eu des difficultés d’impression. La partie principale, le gros cube que vous voyez sur la photo au-dessus, ne pouvait pas être imprimé car il demandait plus d’une bobine de plastique (presque trois), ce que l’imprimante ne peut pas faire. Sans ce cube, la majorité des pièces créées n’avait pas d’utilité et nous n’avons donc imprimé que les parties composants le bras et la plaque sur laquelle se fait le tour.

La programmation : Raspberry Pi, écran et moteurs

Cette partie est la dernière du projet et n’est donc pas terminée. Nous avons fait face à de nombreux problèmes que nous ne pouvions pas régler simplement ici.

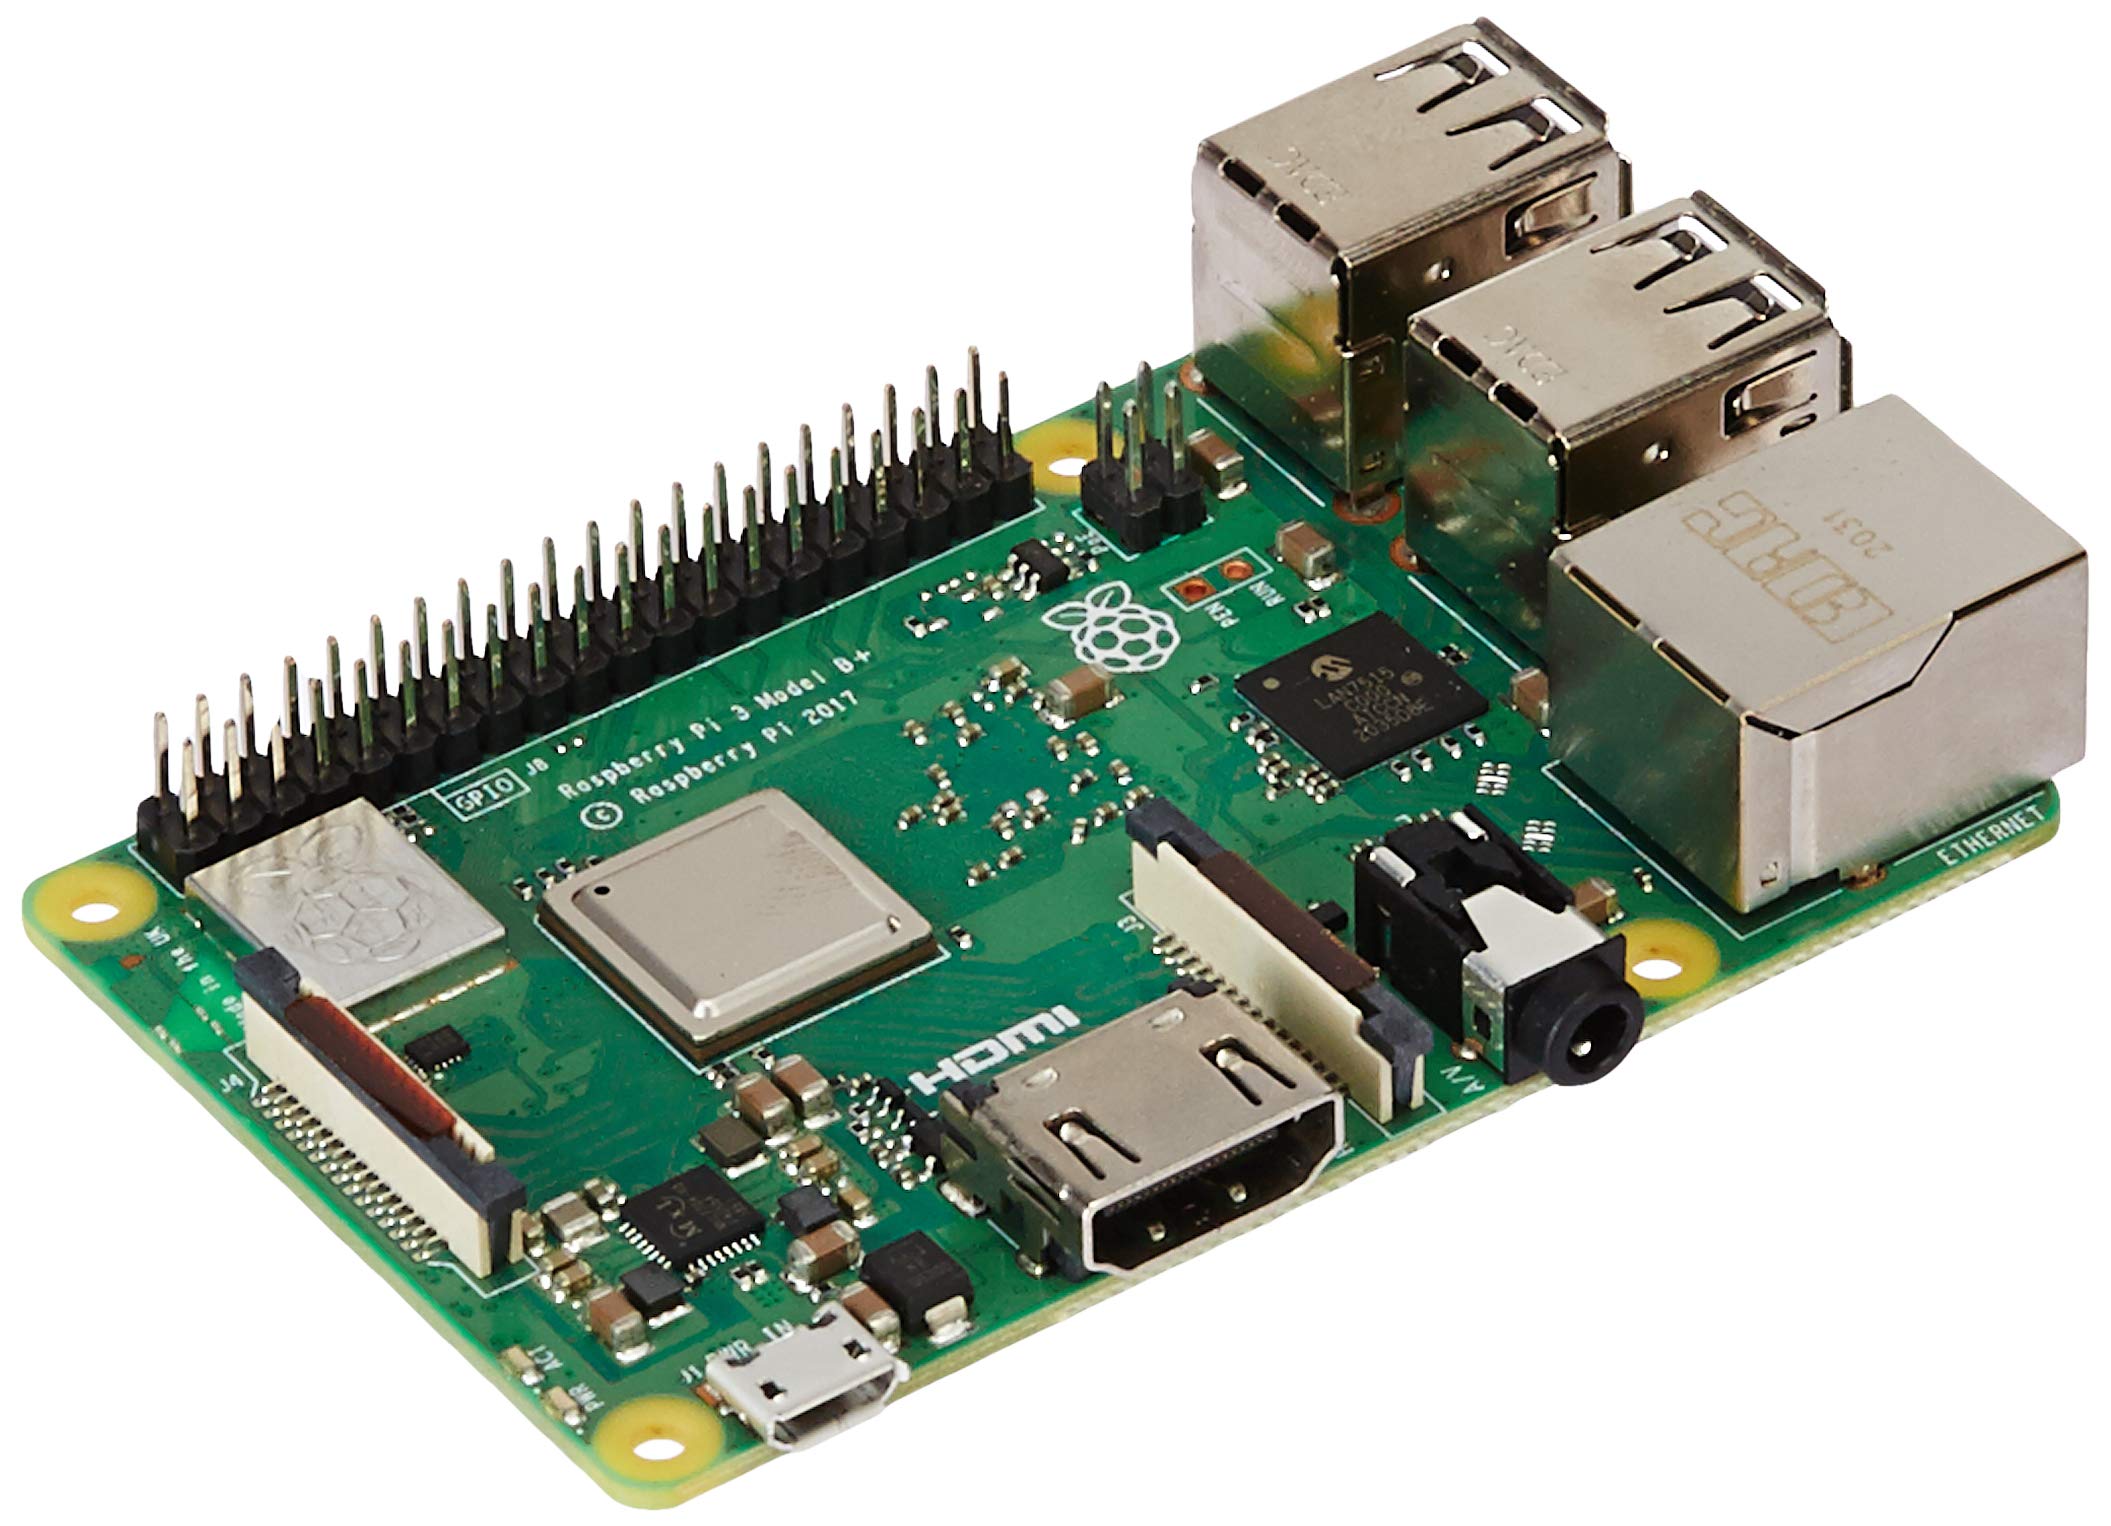
Nous avons choisi pour le projet de travailler avec une carte Raspberry Pi. Pour ceux qui ne le savent pas, c’est, dans l’idée, un petit ordinateur qu’on peut programmer pour contrôler tout notre système.

Photo d’une Raspberry Pi 3

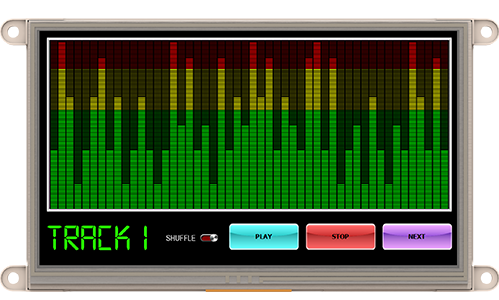
Après avoir mis un système d’exploitation sur la carte (un équivalent à Windows ou linux mais pour Raspberry), nous avons essayé de faire fonctionner l’écran. Nous pouvons l’allumer sans problème mais nous avons compris trop tard qu’il fallait une carte SD très précise pour faire fonctionner les animations dessus. Il fallait une carte de moins de 2GO, déjà très dure à trouver, mais aussi qu’elle soit compatible avec l’écran ce qui n’est pas le cas de toutes les cartes SD. Malgré que tout soit prêt, nous n’avons donc pas pu faire fonctionner l’écran.

Photo de l’écran

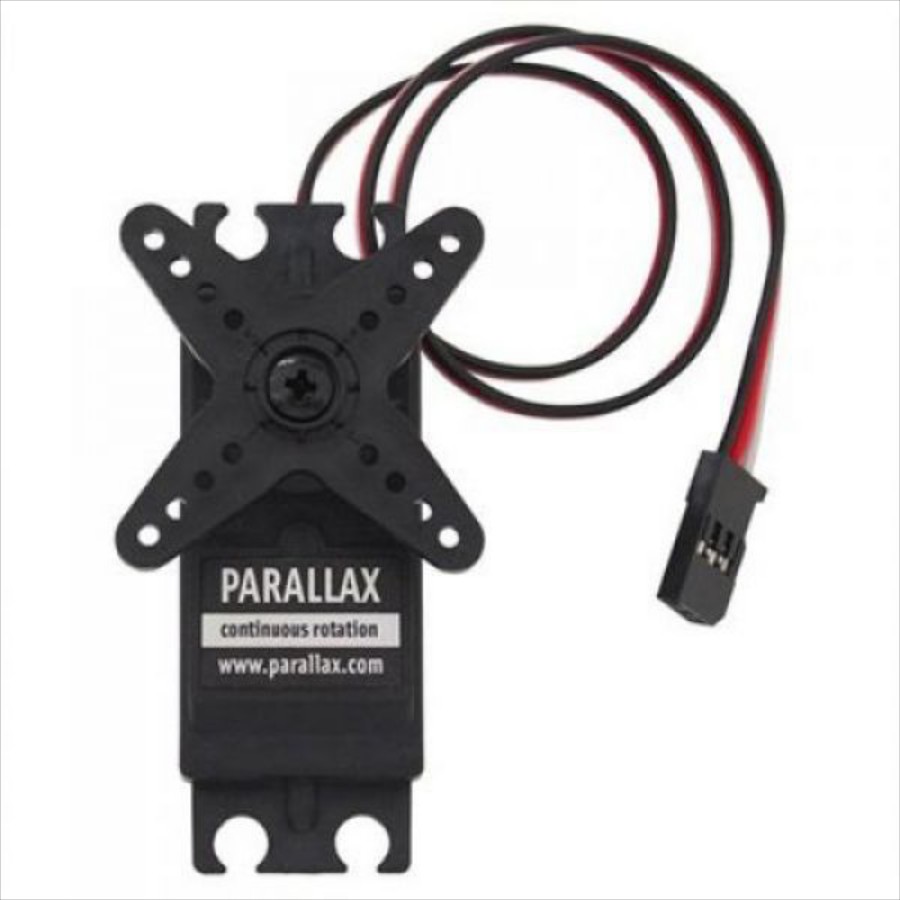
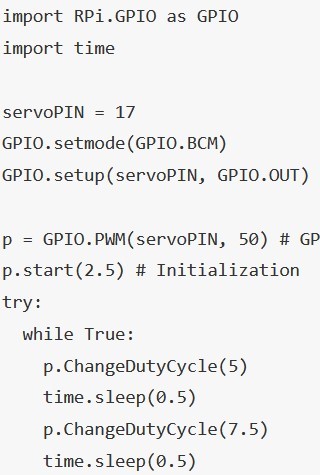
Nous avons programmé les moteurs en python, langage que nous avions déjà utilisé donc il n’y avait pas trop de problèmes. Nous avons trouvé un modèle de code sur internet pour faire fonctionner des moteurs en python avec une Raspberry et avons donc modifié celui-ci pour réussir à faire tourner les moteurs. <image moteurs/code>

Bilan

 Au final, notre projet n’est pas terminé mais nous avons quand même gagné des compétences utiles grâce à celui-ci, notamment en mécanique et électronique, où nous avons pu pratiquer les domaines comme on ne le fait pas normalement en cours. Nous sommes tout de même satisfaits par certains aspects, comme l’animation où, malgré certains problèmes, les modèles que nous avons pu produire. 

Même si nous sommes déçus du résultat, nous espérons que, si ce projet est repris l’année prochaine, il pourra être fini et perfectionner grâce à ce qu’on a pu faire cette année.

Nous vous remercions de votre lecture et espérons que vous avez trouvé notre projet intéressant.

Manon Boursicot et Anthonin Devas

Images utilisées dans cet article:

Moteur: https://www.robotshop.com/ca/fr/servomoteur-a-rotation-continu-parallax-futaba.html

Écran: https://4dsystems.com.au/products/4d-intelligent-hmi-display-modules/raspberry-pi-compatible-kits/gen4-ulcd-70dt-pi

Raspberry: https://www.desertcart.ae/products/59401529-raspberry-pi-3-model-b

Amélioration de la machine de recyclage de matériaux pour impression 3D

Bonjour à toutes et à tous !

    Nous sommes deux étudiants en deuxième année de cycle préparatoire d’école d’ingénieur, Alan et Romane. Nous avions pour projet d’améliorer la machine de recyclage de matériaux pour impression 3D.

Contexte

    La machine de recyclage de matériaux pour impression 3D existait déjà au début de notre projet. En effet, il y a trois ans, deux élèves espagnols se sont lancés dans la création de cette machine composée de plusieurs éléments :
    • l’extrudeuse : permettant de chauffer les granulés et de faire sortir du fil
    • le système de refroidissement : constitué d’un ventilateur qui refroidit le fil dès sa sortie
    • le système de tirage : tire sur le fil
    • le système de bobinage : permettant d’obtenir une bobine de fil pour tout types d’imprimante 3D
    • le système d’alimentation : permettant de mettre en fonctionnement les deux moteurs
    • le système de mesure : permettant de mesurer le diamètre du fil instantanément

201236821_2778911395754904_3866145828310538189_n

Photo de la machine de recyclage de matériaux pour impression 3D

Objectifs :

    Nous avions pour objectif de vérifier le fonctionnement de la machine et de faire les réparations nécessaires dans un premier temps. Ensuite nous devions refaire le support du capteur pour avoir une meilleure précision sur les valeurs affichées. Pour finir, nous devions faire des modifications sur le code de la carte Arduino Uno afin d’obtenir un affichage plus précis et lisible.

Réparations :

    La machine n’ayant pas fonctionné pendant trois ans, nous avons dû faire quelques réparations dès la première mise en route. Nous avons branché plusieurs fils ainsi que fait quelques raccordements. Nous devions coller différentes pièces qui s’étaient désolidarisées avec le temps ou encore serrer des vis. Nous avons donc dû faire attention à chaque élément de la machine dès la mise en route pour ne pas passer à côté d’une modifications ou réparations à faire.

Support Capteur :

    La création d’un support pour le capteur est la partie la plus importante de notre projet. En effet, il fallait absolument créer un nouveau support car l’ancien, que nous avions en notre possession, laissait entrer beaucoup de lumières.
    Il faut savoir que notre capteur fonctionne avec une LED de couleur rouge. Dès que le fil passe entre la lumière rouge et le capteur, il y a une ombre qui se forme sur le capteur. c’est grâce à cette ombre que le capteur peut récupérer une mesure.
    Cependant, si le capteur est sujet à des perturbations telles que la lumière, il ne pourra pas fonctionner correctement et donner des résultats précis.

    Nous nous sommes documentés sur les différentes formes que peut avoir un support capteur. Nous sommes tombés sur le site suivant :

    Il nous a permis de concevoir un support de capteur qui réduit considérablement l’exposition de celui-ci à la lumière.

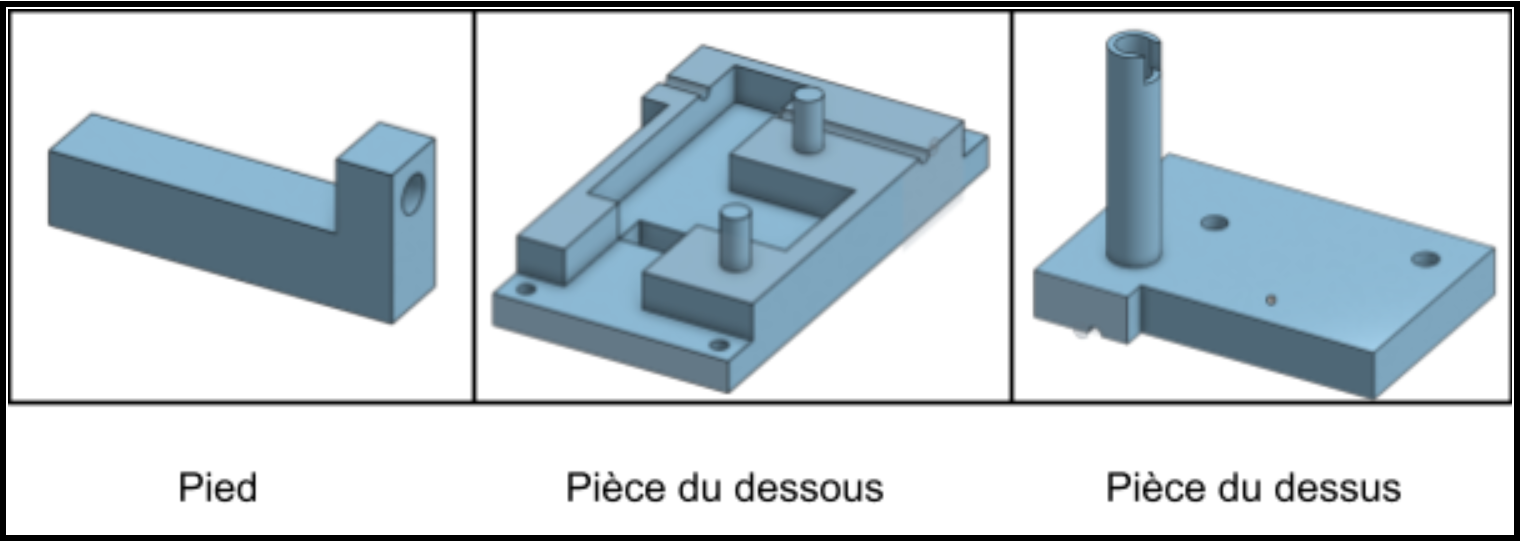
    Nous avons décidé de réaliser notre support de capteur en trois parties :

    • 4 pieds
    • pièce du dessous avec la place du capteur
    • pièce du dessus avec la place de la LED rouge

vu pièce

Ensemble des pièces qui constituent notre support Capteur

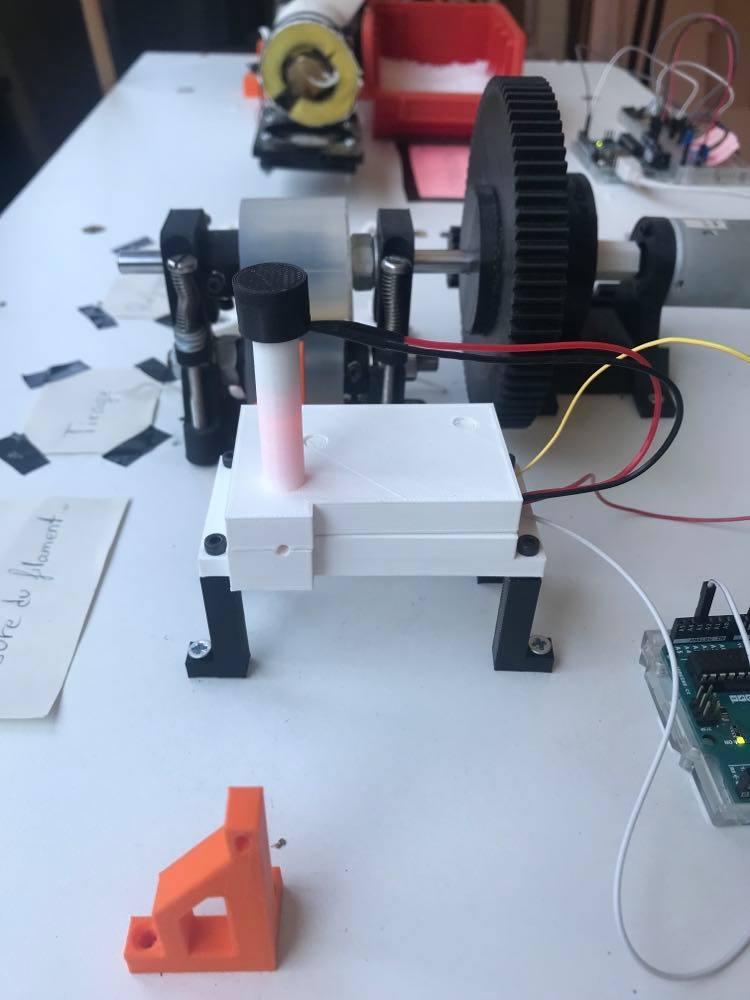
    Après plusieurs impressions et réglages nous avons obtenu le support de Capteur que nous voulions.

201003828_1490306371330896_6928535255193889305_n

Photo du support de Capteur final

Carte Arduino Uno :

    Nous avons fini notre projet en nous occupant de la carte Arduino Uno. Notre but était d’afficher la valeur du diamètre mesuré de façon plus claire. Pour cela nous avons étudié le code de la carte Arduino Uno. Après plusieurs recherches sur le site internet Arduino et à partir de vidéos, nous avons trouvé le problème. Il fallait enlever cette ligne du code pour que l’affichage soit directement plus clair :

ligne de trop arduino

Conclusion :

    Pour conclure nous avons réussi à refaire fonctionner cette machine de recyclage de matériaux pour impression 3D ainsi qu’à l’améliorer grâce au nouveau support de capteur et une modification du code existant afin d’obtenir un affichage du diamètre plus clair et lisible.

Conception et optimisation d’un robot DiWheel

Robot DiWheel 2021

Robot DiWheel 2021

Bonjour à toutes et à tous
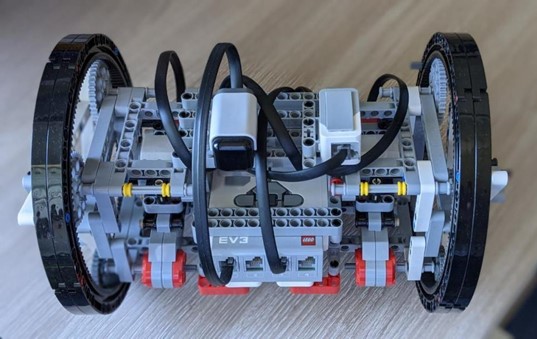
Nous sommes heureux de vous présenter notre projet, le robot DiWheel. Notre robot se base sur une structure de LEGO, mais beaucoup de travail technique a été nécessaire pour mener ce passionnant projet à bien.
Si cela vous intéresse, n’hésitez pas, et cliquez sur ce lien pour en savoir plus !
-> Lire l’article complet <-

Conception et optimisation d’un Robot DiWheel

Prototype d’un robot DiWheel

Robot DiWheel 2021

Robot DiWheel 2021


Bienvenue chers visiteurs !

    Étudiant à Polytech Angers nous avons eu, Adrien Soubrane et Corentin Amoruso, la chance de travailler sur l’un des projets proposés au cours de notre dernier semestre. Notre choix s’est porté sur l’étude du robot DiWheel !

    Un DiWheel est un véhicule avec deux grandes roues latérales. Il a été inventé en 1880 mais n’a pas conquis le grand public, ce qui l’a fait disparaitre.
    En effet, les balancements sont le principal défaut de ce moyen de transport.

    L’objectif a été de concevoir un prototype de A à Z à l’aide du kit LEGO Mindstorm EV3 mais aussi d’étudier la stabilité de ce dernier.
    Ce travail est une partie très importante car il permet de modéliser le robot, à la manière d’une maquette, avant de pouvoir le répliquer à échelle humaine.
    C’est donc un projet sur la durée, et nous espérons sincèrement qu’un grand modèle verra le jour à Polytech Agers, grâce (en partie) à nos travaux.
    Le contrôle du robot doit se faire en Bluetooth, dans notre cas avec une application smartphone.

    Ce projet est très complet : nous avons dû, d’ans l’ordre, concevoir le robot, le contrôler, illustrer son comportement via des capteurs, modéliser mathématiquement le système, et mettre en place une loi de commande, pour réguler les oscillations.

  1. Pour commencer, la conception :
    La première phase du travail, probablement la plus créative, est celle de la construction du robot ! Nous utilisons Studio 2.0 pour visualiser notre système.
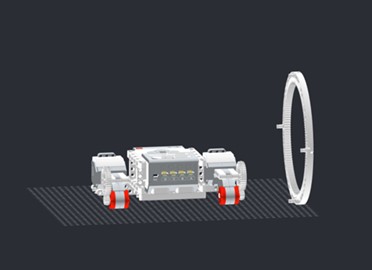
    Avant toute chose, nous avons cherché un logiciel nous permettant de modéliser les pièces LEGO. Après quelques recherches, nous nous sommes tournés vers Studio 2.0.
  2. Exemple de modélisation sous Studio 2.0

    Exemple de modélisation sous Studio 2.0

    Nous devons réduire au maximum les oscillations, et nous devons y penser dès la création de la structure.
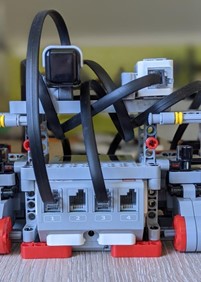
    Nous avons donc choisi de placer la brique EV3 non pas au niveau de l’axe des roues mais en dessous. Cela permet d’abaisser le centre de gravité, en le plaçant sous l’axe des roues.

    Pour la conception des roues, le choix de l’imprimante 3D était intéressant, mais trop contraignant, surtout avec le confinement. Nous avons donc décidé d’utiliser des quarts de roues LEGO. Nous n’avions plus qu’à trouver un moyen de les fixer à l’EV3.

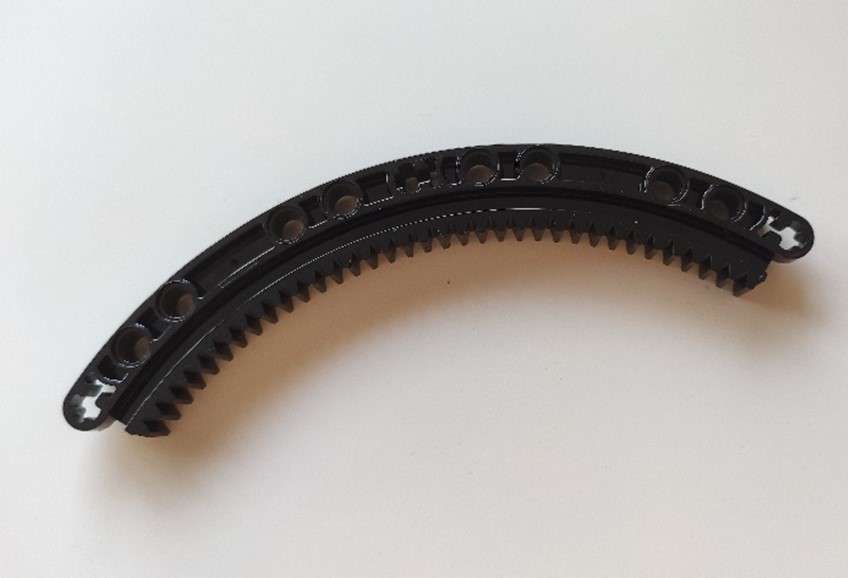
    Arc de roue dentée

    Arc de roue dentée


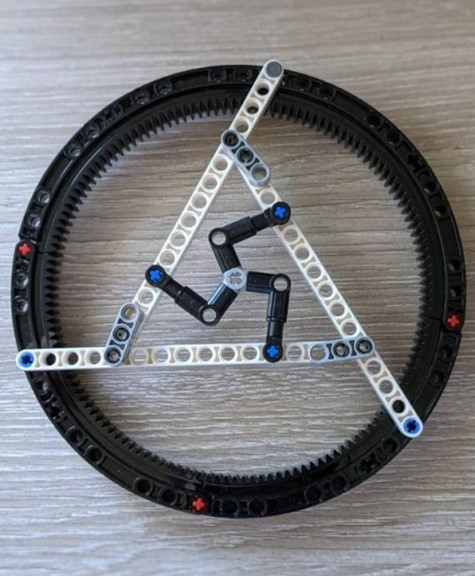
    Roue du robot

    Roue du robot


    Pour que le Diwheel avance sans soucis, il fallait trouver la meilleure configuration possible avec les différents engrenages et pièces LEGO à notre disposition. L’important était avant tout de réussir à transmettre le plus d’énergie possible des moteurs vers les roues. Pour cela, nous devions réfléchir à comment réduire au maximum les frottements pour permettre aux roues et aux engrenages de tourner le plus librement possible. Moins les frottements sont importants, meilleur sera le rendement.

    Mécanisme côté gauche

    Mécanisme côté gauche

  3. Après, le contrôle du robot :

    L’étape suivante du projet a été de trouver une nouvelle manière de contrôler le DiWheel. En effet, ce dernier ne dispose que d’un seul moyen pour cela : appuyer directement sur les boutons de la brique EV3. C’est pourquoi nous voulions trouver un moyen plus amusant et pratique pour faire avancer notre robot. C’est de cette réflexion qu’ont découlées les idées de contrôler le DiWheel à l’aide d’une manette et d’une application.

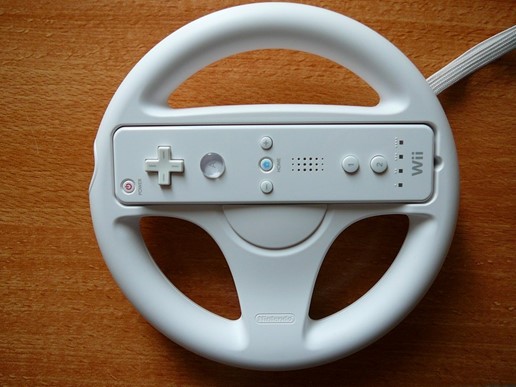
  4. A la manière d’un Mario Kart, nous voulions pouvoir maîtriser notre robot à l’aide d’une Wiimote et du gyroscope intégré.
    Pour cela, nous voulions nous servir de la communication Bluetooth commune à l’EV3 et à la manette. Il fallait donc trouver un moyen de programmer la Wiimote afin de communiquer avec la brique EV3. La solution la plus simple est d’utiliser GlovePIE. C’est un logiciel dédié pour la Wiimote permettant de l’utiliser avec n’importe quel périphérique.
    Malheureusement, compte tenu des conditions de travail (confinement, matériel, problème de Bluetooth…) nous n’avons pas pu connecter les deux périphériques ensembles. Néanmoins la solution reste viable si BlueSoleil ou un autre pilote fonctionne sur l’ordinateur utilisé pour la manipulation.
    Une autre solution existe : modifier le système d’exploitation de la brique pour utiliser un programme disponible sur internet. Mais cette dernière nous semblait trop risquée, nous ne voulions pas endommager l’EV3.

    Manette WiiMote Source: https://nintendo-museum.fr/wii-wheel/

    Manette WiiMote
    Source: https://nintendo-museum.fr/wii-wheel/

    Cependant, grâce à RemotEV3, une application android, nous pouvons commander le robot via bluetooth.
    Le robot peut ainsi être dirigé dans toutes les directions et tous les sens.
    La connexion étant plus simple avec un smartphone, nous n’avons eu aucun souci de fonctionnement.

  5. Ensuite, la modélisation du système :

    Elle se déroule en trois parties : l’étude du système, la représentation d’état et l’expérimentation.

    L’étude du système consiste à déterminer l’ensemble des constantes, des forces et des vitesses appliquées au robot afin de déterminer un modèle théorique. Il servira pour déterminer une représentation d’état contenant les variables que nous voulons changer. C’est pourquoi il ne faut pas perdre de vue notre but : réduire les balancements.
    Notre choix s’est donc porté sur le modèle Lagrangien nous permettant d’obtenir les formules de l’accélération angulaire des roues et du corps. En effet, en atténuant les variations d’accélération, le robot deviendra plus stable.
    Après simplification nous avons obtenus les formules respectives de l’accélération du corps et celle des roues :

  6. Équations de Lagrange

    Équations de Lagrange

    Une fois que nous avons obtenu nos formules, on s’est intéressé à la représentation d’état. Grâce à cette loi de commande on peut comprendre de manière théorique comment évoluent nos variables.
    Une représentation d’état est composée d’une entrée X, d’une sortie Y et de différentes matrices (A, B, C et D) montrant l’évolution du système.
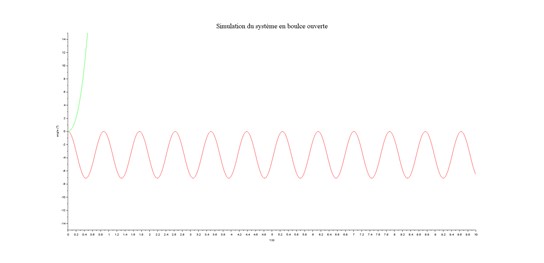
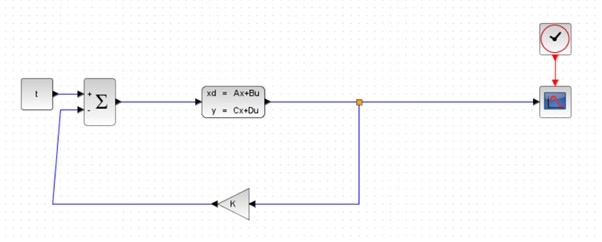
    A l’aide de Scilab, nous avons confirmé théoriquement l’instabilité du système. En effet, après avoir reproduit virtuellement le système à l’aide de la représentation d’état, nous avons simulé et obtenu la courbe correspondant à l’angle du corps par rapport à l’axe y. Cette dernière forme une sinusoïde caractéristique d’une instabilité (ici des balancements). Certes les valeurs et le comportement obtenu sont cohérents, néanmoins pour pouvoir les utiliser il faut vérifier expérimentalement si cela concorde avec la réalité.

    courbe modélisation (sinusoïdale)

    courbe modélisation (sinusoïdale)

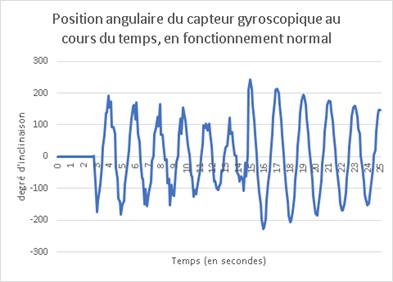
    Avec le logiciel (Windows) LEGO Mindstorm EV3 et grâce aux capteurs gyroscopiques et l’accéléromètre fournis dans le kit, nous avons pu prendre quelques mesures. En comparant les valeurs obtenues avec les capteurs et celles de la simulation, nous avons pu confirmer que notre modèle est utilisable pour la commande du système.

    Courbe gyroscope (robot instable)

    Courbe gyroscope (robot instable)


    positionnement des capteurs

    positionnement des capteurs

    Enfin, commander le système :

  7. Une fois la commandabilité du système étant assurée par le critère de Kalman, il ne suffisait plus qu’à trouver comment influencer le système.
    Nous avons donc décidé d’utiliser une commande par retour d’état pour asservir le système. Cette méthode se base sur l’utilisation d’un gain correcteur afin de modifier en temps réel la sortie.
    Le but est ainsi d’obtenir, par le capteur gyroscopique, non plus une courbe sinusoïdale mais une courbe de système de premier ordre. Elle est reconnaissable via deux phases : une transition (la valeur de la sortie varie) et une stabilisation (la sortie atteint une valeur limite).
    Après simulation sur Scilab ou Matlab et si les résultats sont concluants, on peut implémenter cette loi de commande sur l’EV3. Certes le robot ira moins vite, mais il est devenu beaucoup plus stable.
  8. Exemple de simulation sous Scilab

    Exemple de simulation sous Scilab

    Bilan :

    Ce projet a été pour nous une occasion de nous amuser et de travailler plus en profondeur sur des notions complexes. Il nous a permis de développer nos compétences dans différents domaines (Physique, mathématique, automatisme, conception…).
    Nous avons aussi appris à travailler en équipe, en autonomie et à surmonter les difficultés à l’aide de nos connaissances, et grâce à nos recherches.
    Même si le projet n’a pas abouti au niveau de la commande par retour d’état, nous sommes fiers d’avoir obtenu un DiWheel fonctionnel et commandable via smartphone.

    Ressources :

    Le projet touchant à sa fin, il nous tenait à cœur de pouvoir vous donner la possibilité de continuer ce dernier. En effet, si vous disposez vous aussi du kit LEGO Mindstorm EV3 et que vous souhaitez reproduire et améliorer notre robot, nous mettons à votre disposition l’ensemble des étapes de construction :
    Compte rendu et instructions de montage

    Ce drive contient également notre compte rendu de projet, que nous vous incitons vivement à consulter si vous souhaitez reproduire un robot du même style.

    Pour plus de question, n’hésitez pas à nous contacter via nos adresses mail respectives :

    • corentin.amoruso@gmail.com
    • adsoub@gmail.com

    Merci pour votre lecture ! A très vite !
    Corentin & Adrien

Compteur binaire motorisé

Salut les polypotes !

    Nous sommes Maëlys DUBOIS et Thomas BLAIN, étudiants en deuxième année de cycle préparatoire intégré à Polytech Angers. Pour notre quatrième semestre, nous sommes amenés à mettre en œuvre un projet, de A à Z. Notre objectif est de concevoir puis construire une maquette de démonstration (salons, forum, etc.) d’un compteur binaire motorisé, que l’on pourra facilement déplacer. Nous avons choisi ce projet car il nécessite des compétences en mécanique/conception et en informatique/électronique, domaines sur lesquels nous sommes complémentaires.

I. Présentation du projet

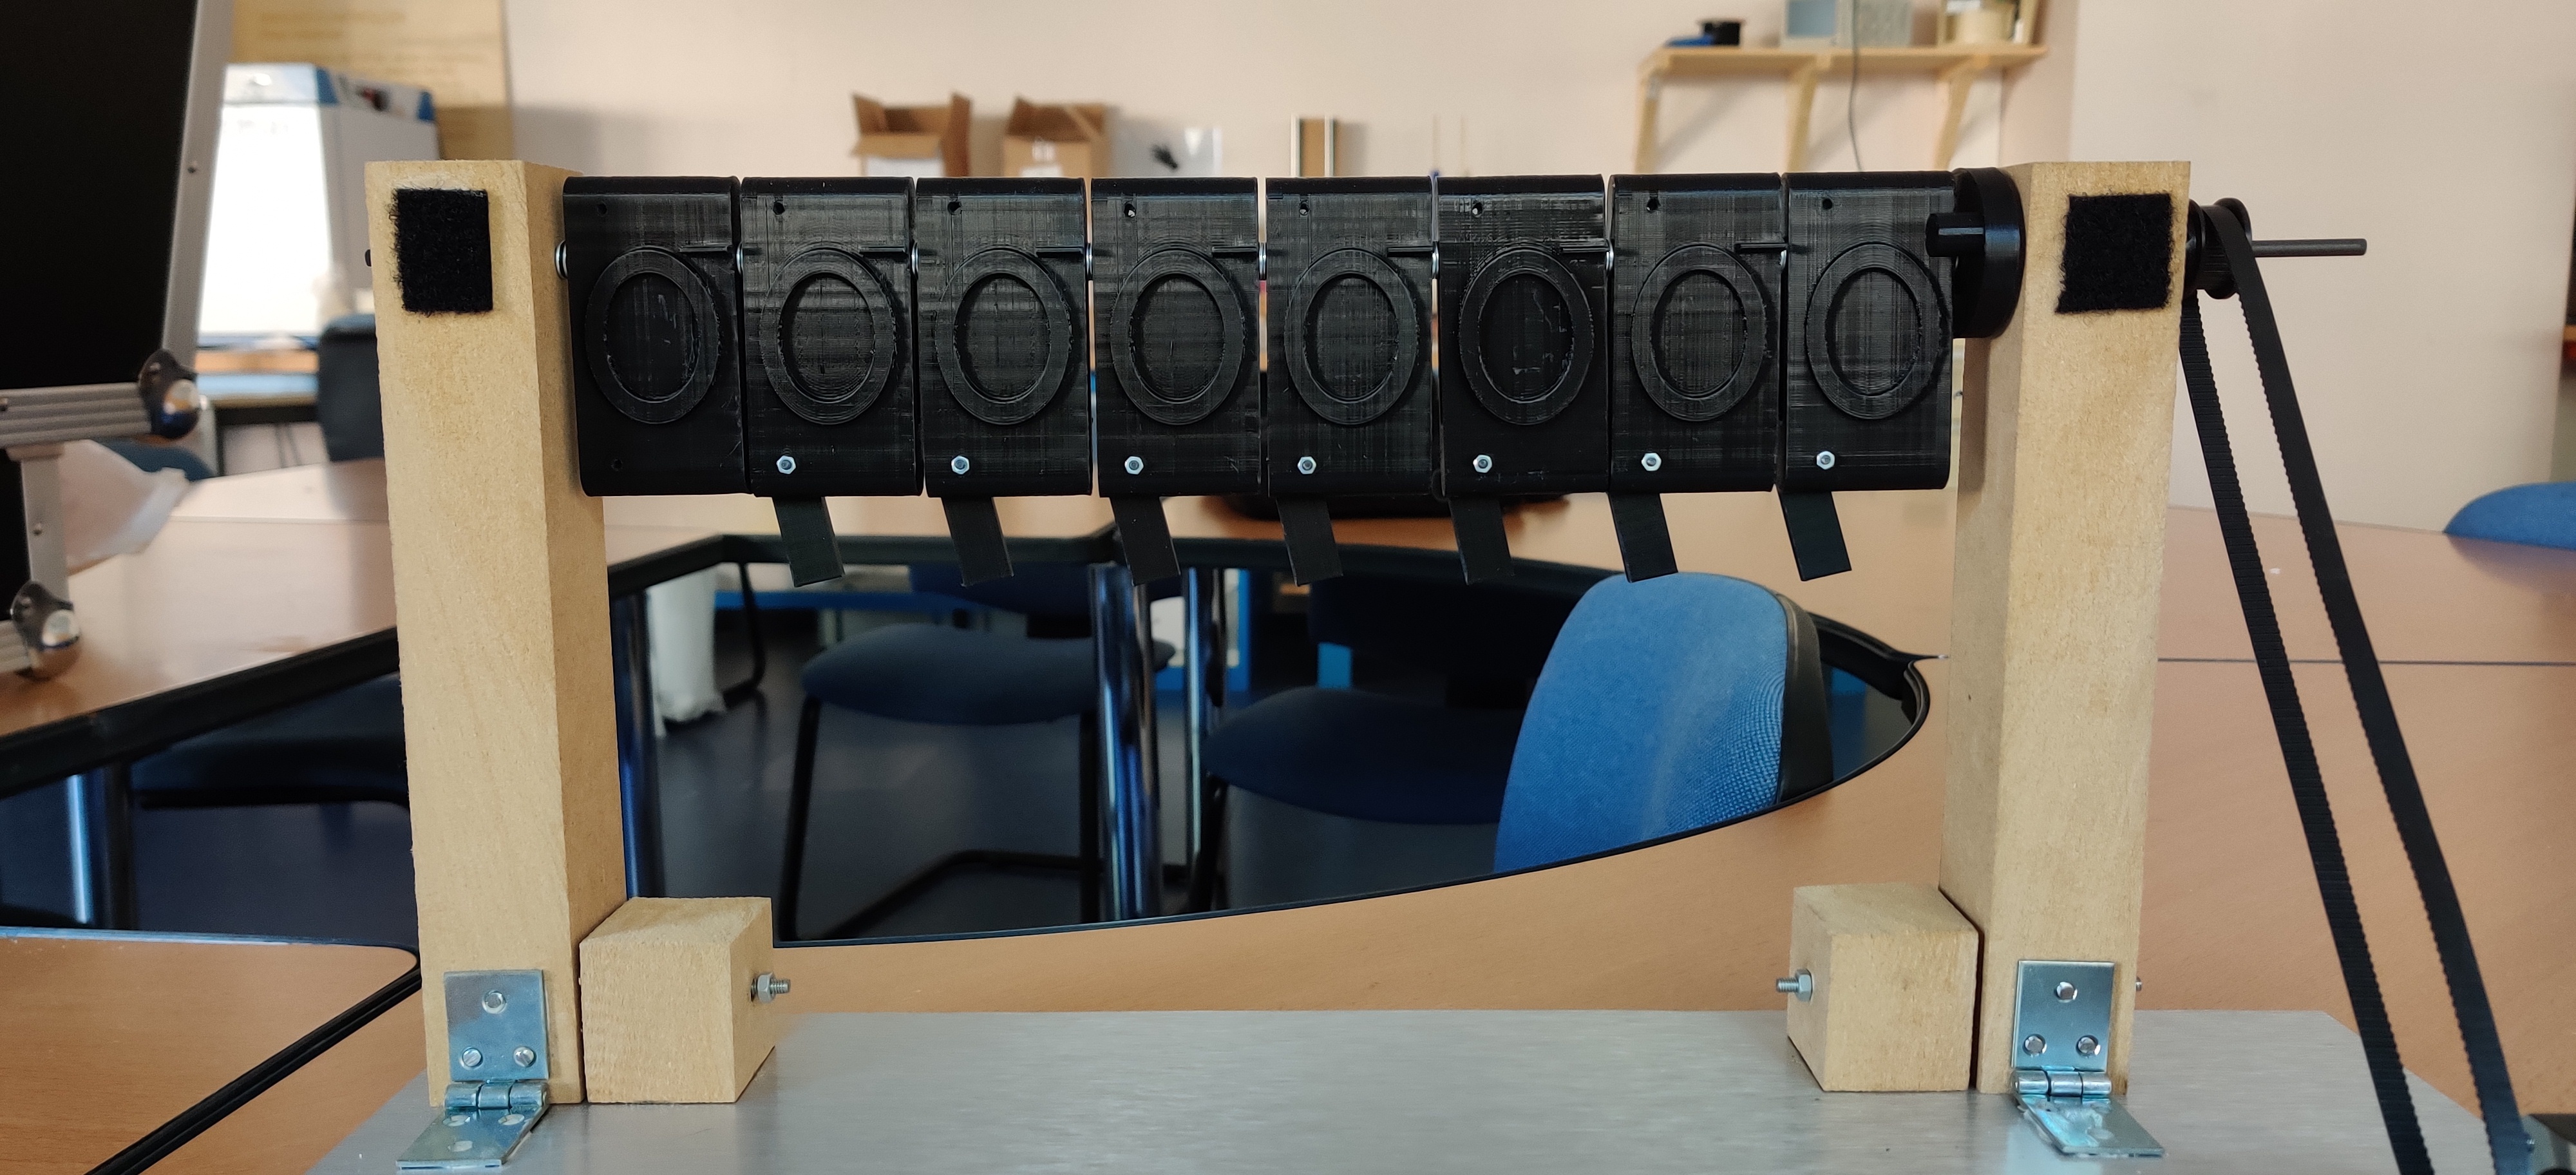
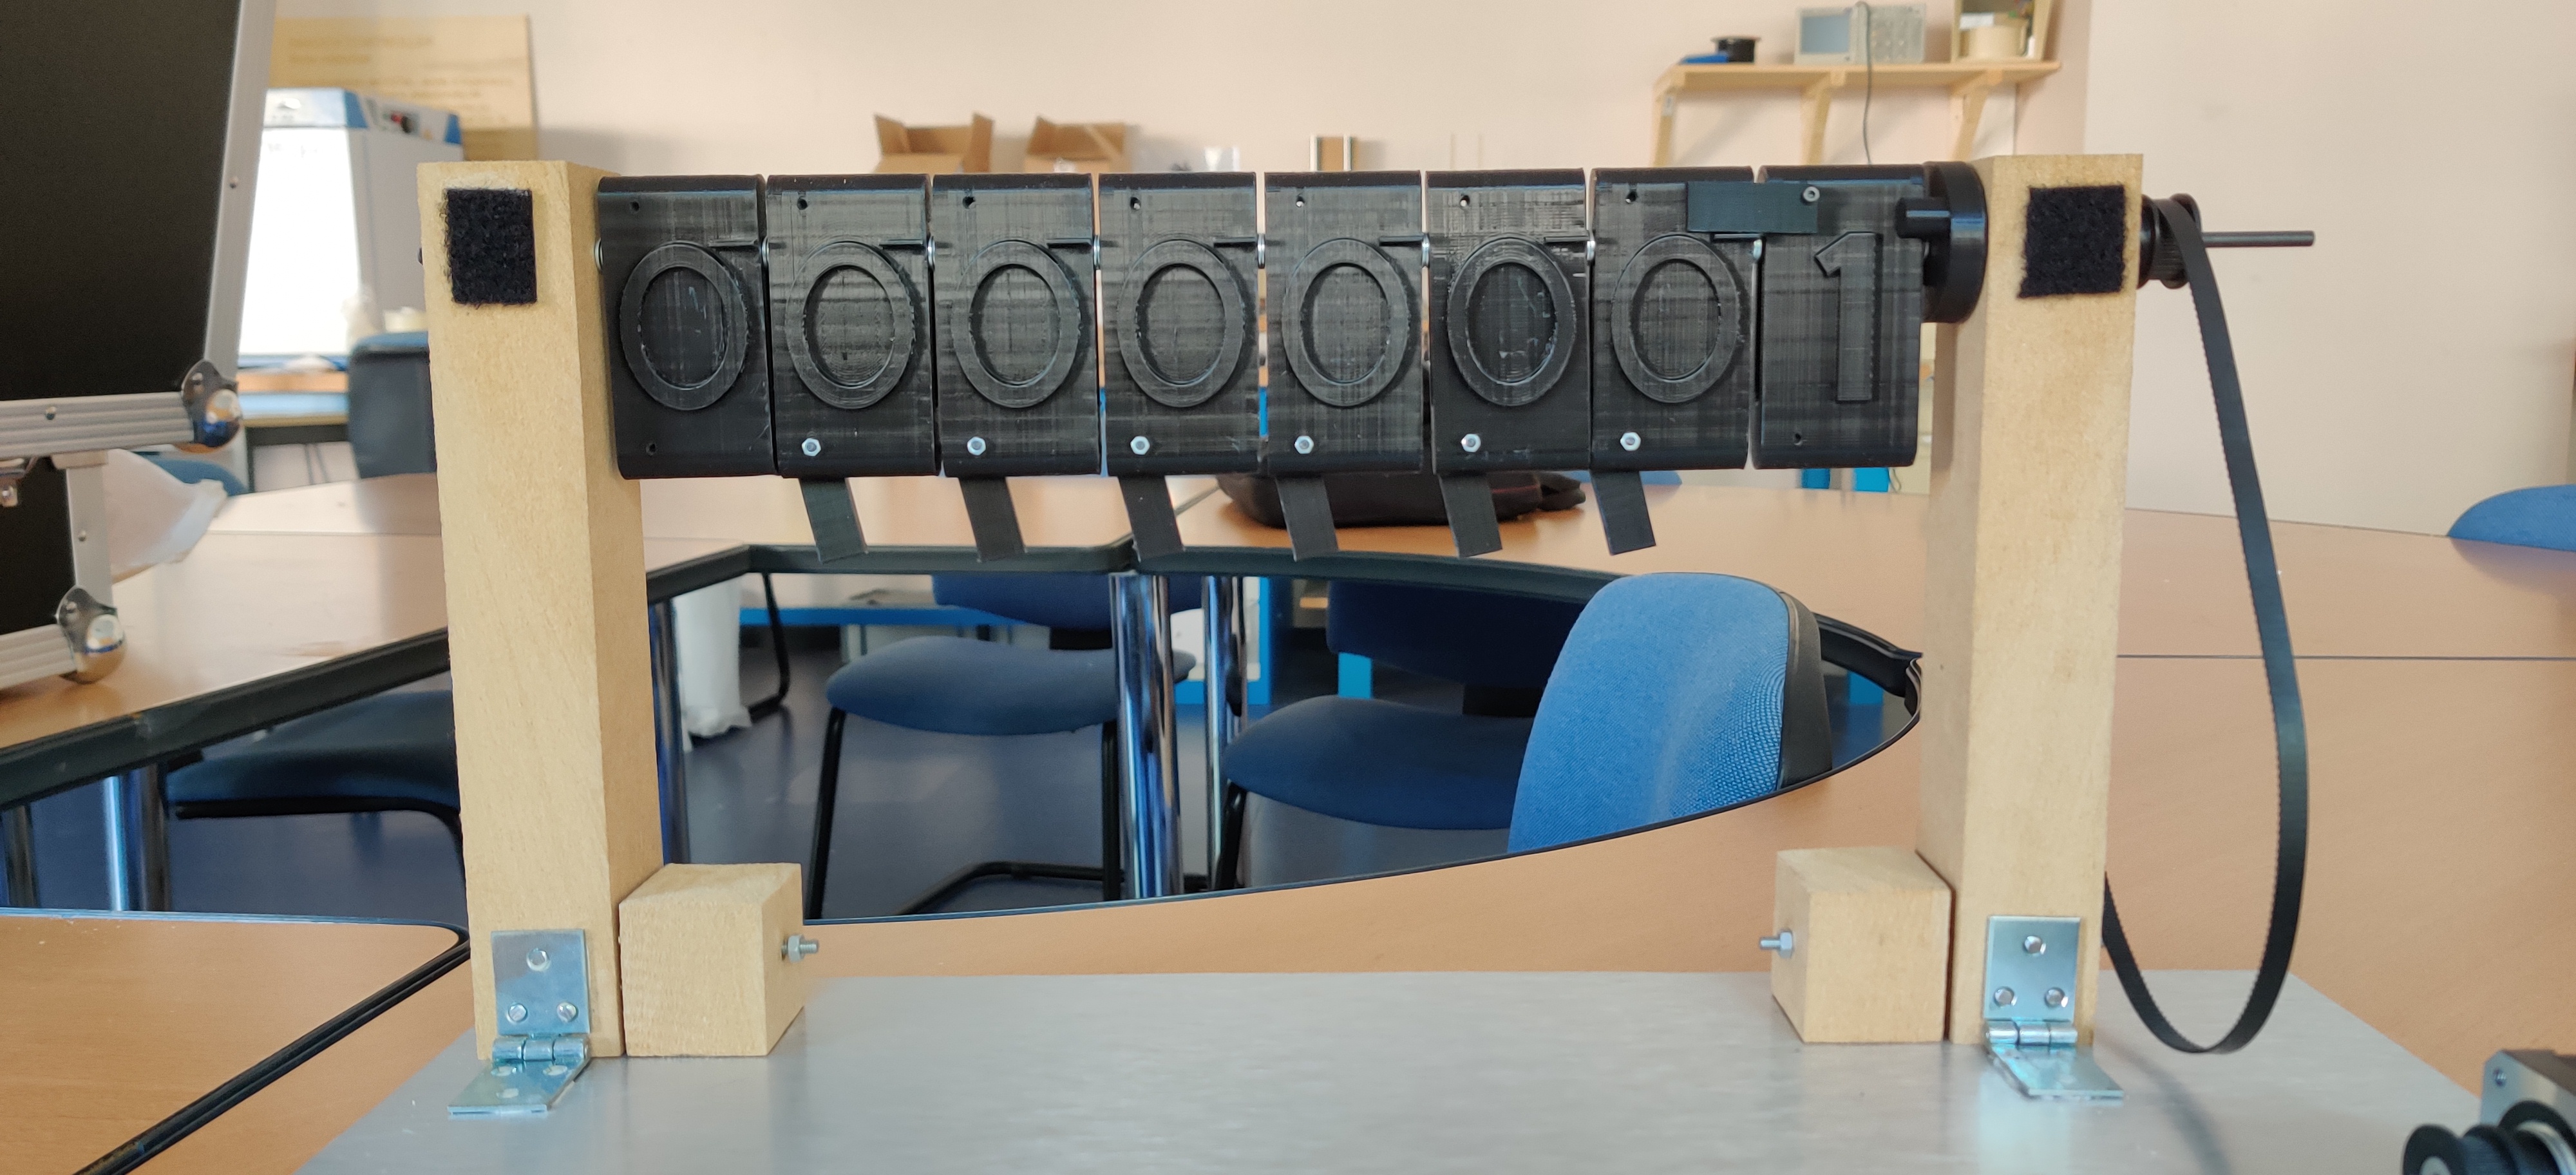
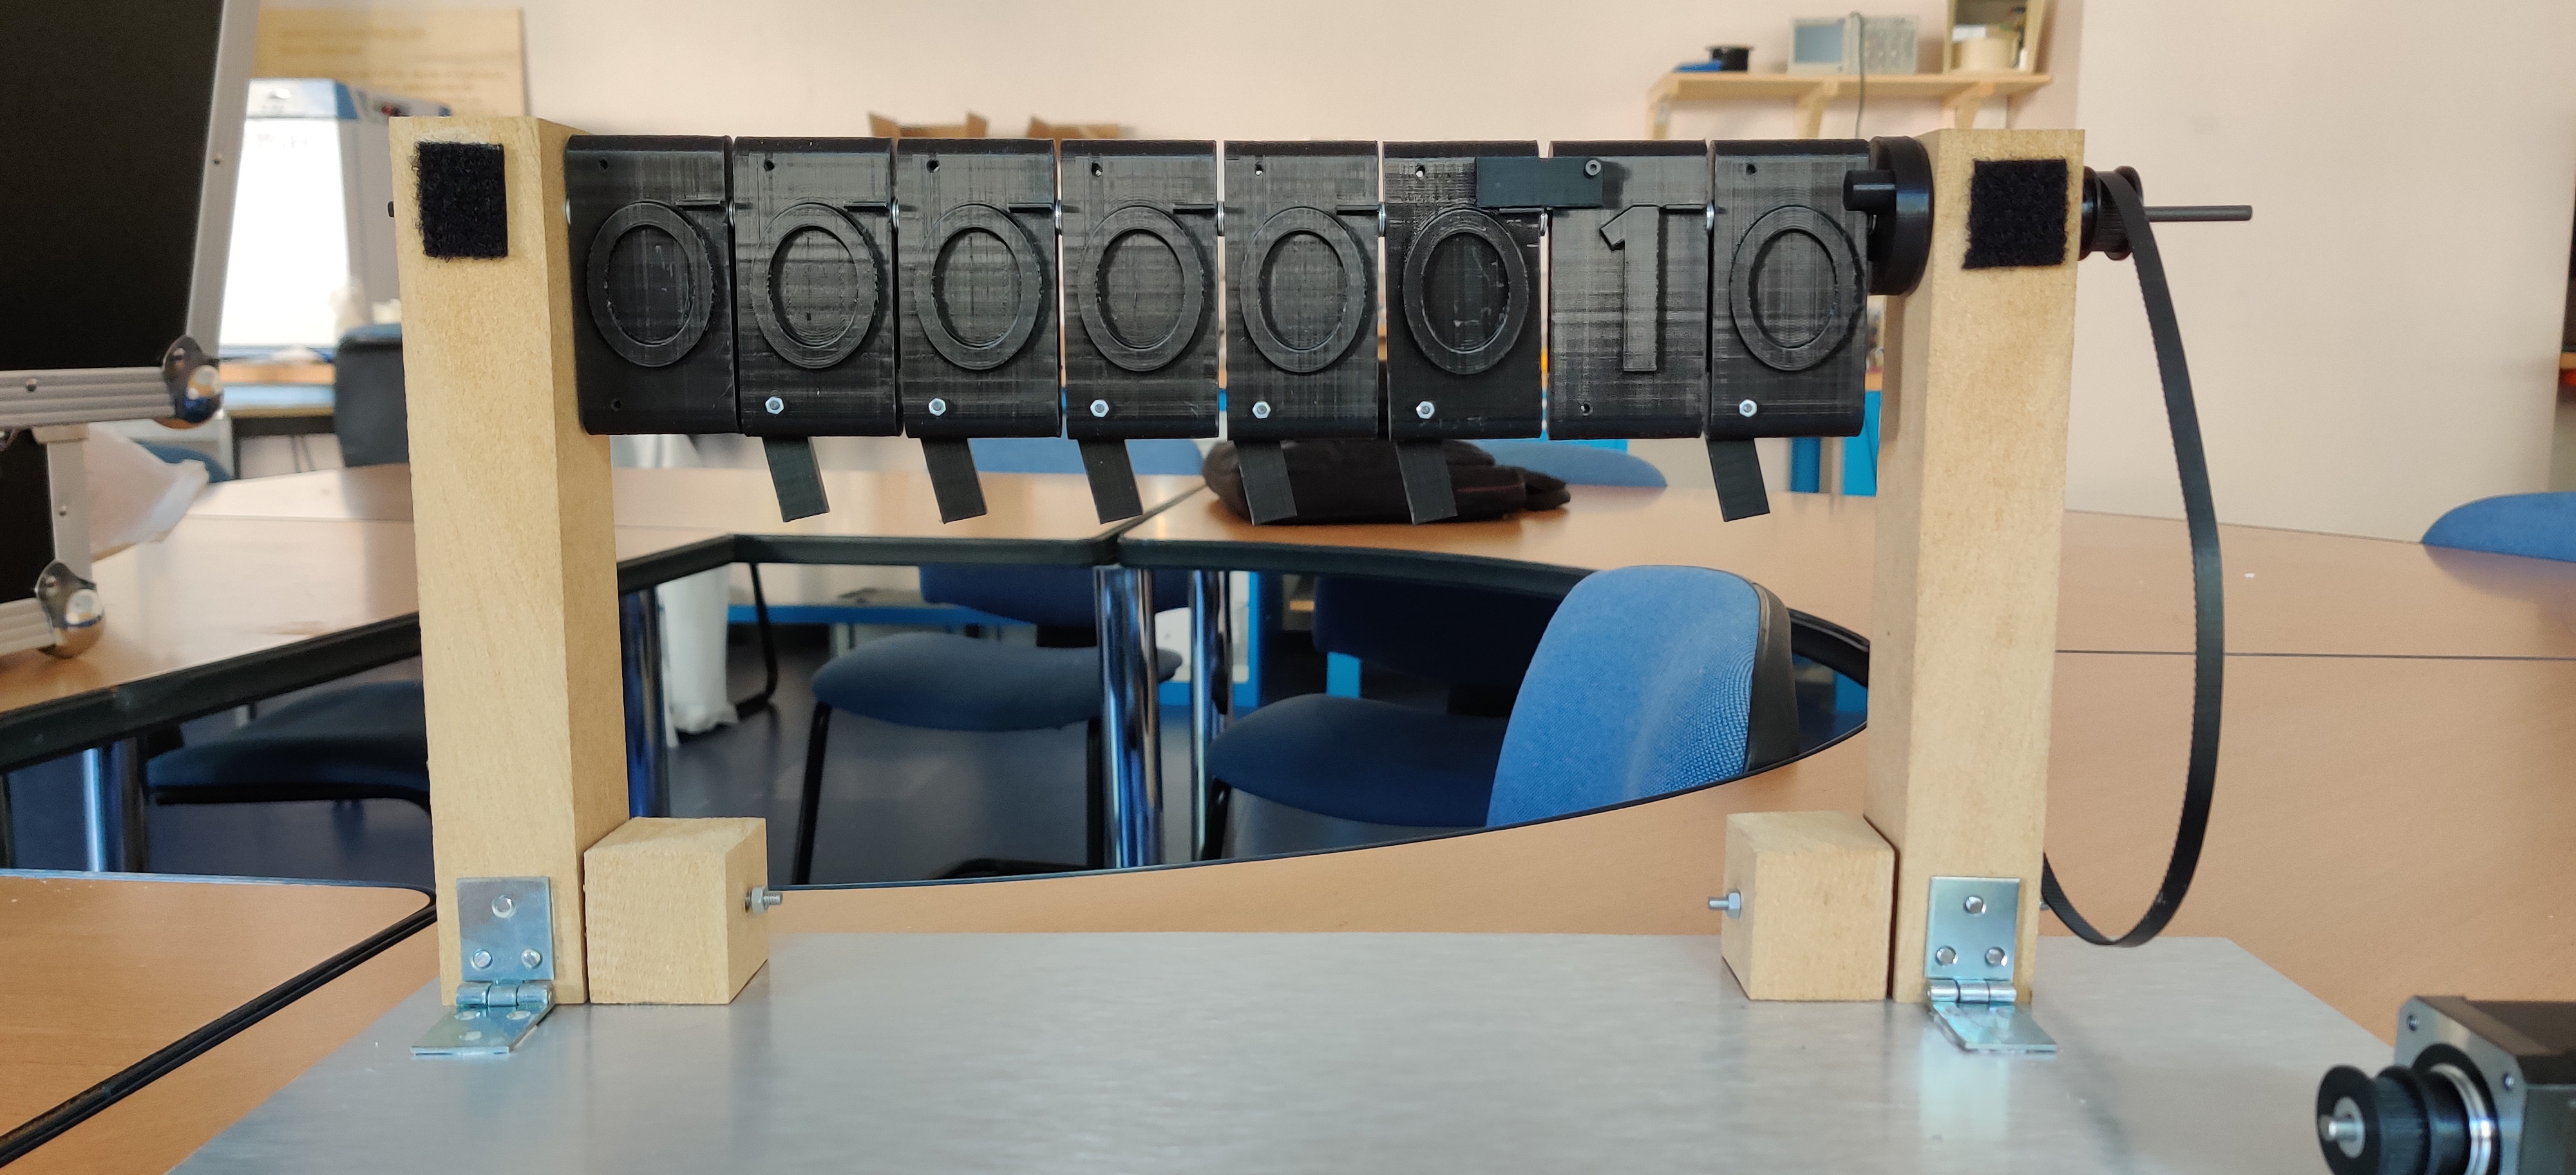
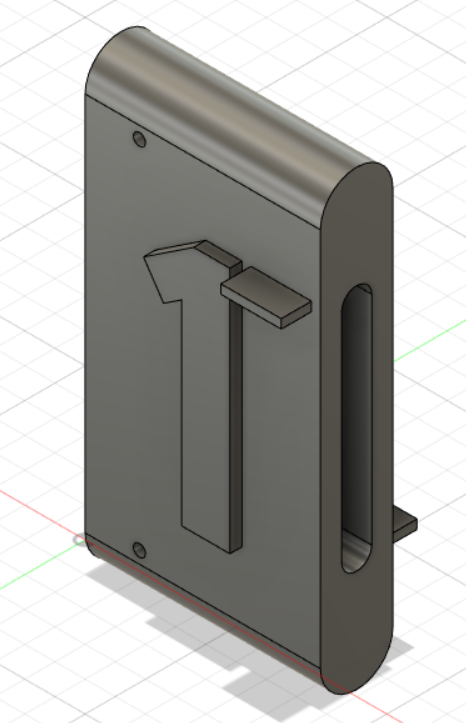
    Le système est composé de 8 pièces double face sur lesquelles il est écrit 0 d’un côté et 1 de l’autre, les pièces sont suspendues à une tige et la première est reliée à un moteur pas à pas qui, quand il tourne, entraîne la première pièce, qui peut ensuite, selon si elle affiche 0 ou 1, entraîner la pièce suivante… Cette disposition permet d’afficher les 255 premiers nombres en binaire dans l’ordre.
    Le cahier des charges du projet était très ouvert ; il demandait uniquement de concevoir le compteur et de le faire fonctionner électroniquement. Nous étions totalement libres sur les options de fonctionnement, le nombre de bits, etc. Les contraintes comprenaient la facilité de transport (poids, taille) et la création d’options en électronique à partir de matériaux simples.

    Vous pouvez voir ci-dessous le principe du système :

    Valeur 0 en binaire

    Valeur 0 en binaire

    Valeur 1 en binaire

    Valeur 1 en binaire

    Valeur 2 en binaire

    Valeur 2 en binaire

    Notre compteur comporte de nombreuses pièces, dont une partie imprimée en 3D, d’autres sont en dibond (plaque plastique entourée de plaques d’aluminium), et d’autres sont en bois.
    Notre objectif avec ce système est de pouvoir retranscrire au grand public le principe du langage binaire, tout en pouvant manipuler un système facile d’utilisation.
    Le principe de base est que vous choisissiez un nombre quelconque pour que le compteur vous affiche son équivalent en binaire.
    Vous pouvez expérimenter 3 modes de fonctionnement différents et indépendants parmi les suivants :
    – Incrémenter un à un grâce à un bouton poussoir. (incrémenter = +1)
    – Incrémenter en continu grâce à un bouton poussoir.
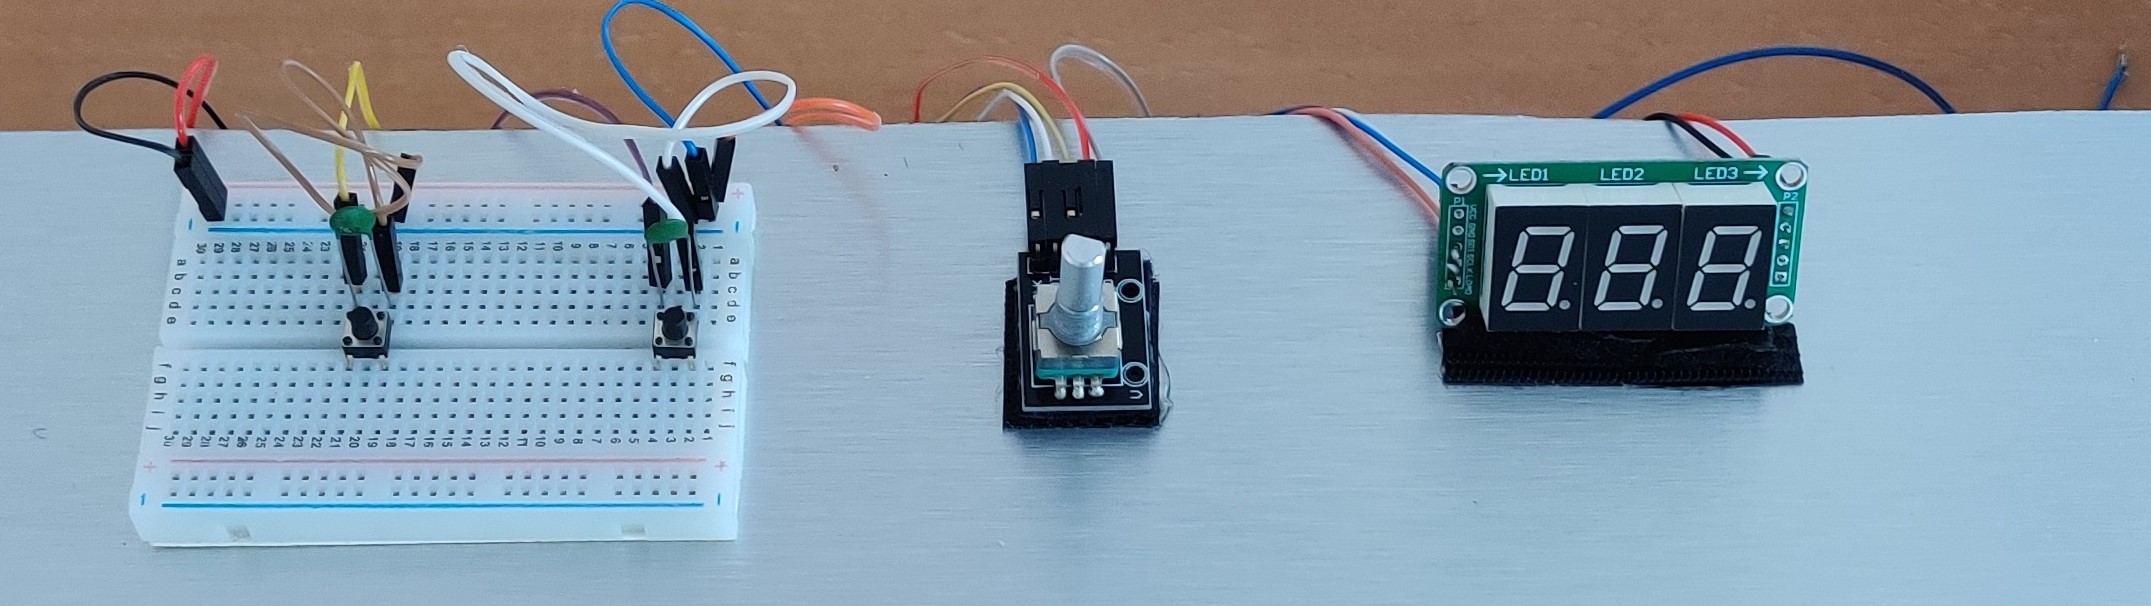
    – Choix du nombre à afficher (entre 0 et 255) en sélectionnant le chiffre souhaité avec un encodeur rotatif (avec bouton) qui commande un afficheur.

II. Travail réalisé

    Nous pouvons distinguer deux parties concernant la mise en forme de notre projet tutoré. Il est composé d’une partie informatique / électronique ainsi que d’une partie mécanique / conception / impression 3D.
    Nous avons débuté notre projet par une phase de discussion sur la conception de notre compteur en général et ses caractéristiques. Nous avons fait un premier choix non définitif concernant les fonctionnalités disponibles et leur application, la taille, le nombre de plaquettes numérotées (soit le nombre de bits), le type de moteur et son mode de transmission, le type de carte de commande de notre compteur, etc.

    Nous nous sommes par la suite lancés dans le dimensionnement des pièces pour que l’ensemble puisse rentrer dans notre valise et dans les essais de composants électroniques dont nous pourrions avoir besoin.
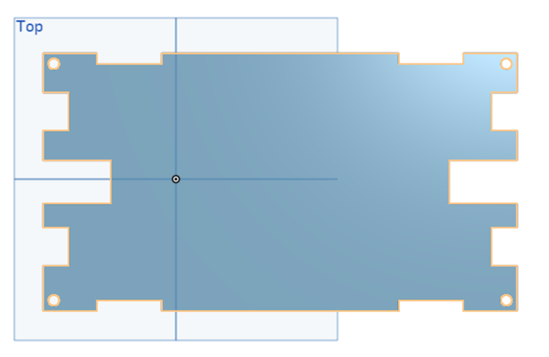
    Après avoir dimensionné les pièces sur le logiciel FUSION 360, nous nous sommes rendu compte que certaines pièces ne pouvaient pas être imprimés en 3D, étant donné leur taille trop importante.

    Modélisation plaquette numérotée sur Fusion360.

    Modélisation plaquette numérotée sur Fusion360.

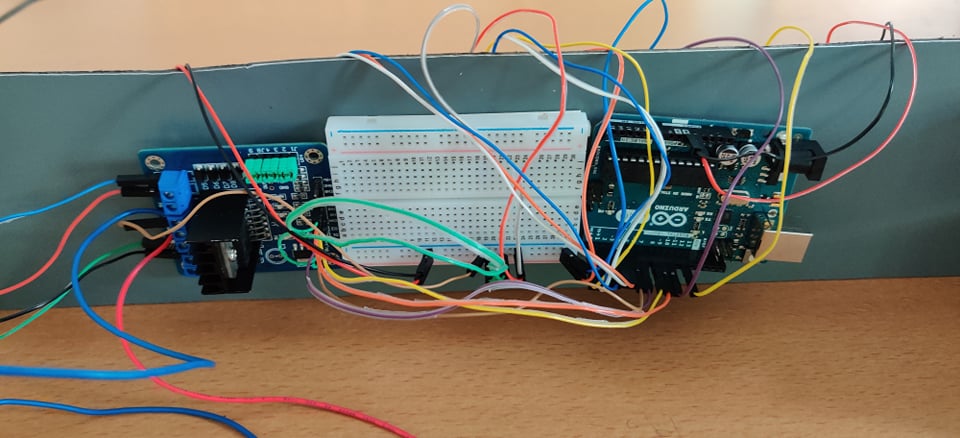
    La partie électronique du système est dirigée par une carte de commande Arduino UNO. Nous avons pu tester et configurer les fonctionnalités de comptage sur les afficheurs après avoir appris à utiliser le langage Arduino et son logiciel. Nous avons commencé à tester et programmer indépendamment chaque élément électronique dont nous pourrions avoir besoin pour ensuite commencer à les lier ensemble ou améliorer leur fonctionnement.

    Système électronique sous le fond de commande.

    Système électronique sous le fond de commande.

    Système électronique "partie commande".

    Système électronique “partie commande”.

    Nous sommes passés par des phases de recherche de composants que nous ne pouvons pas forcément concevoir en impression 3D.
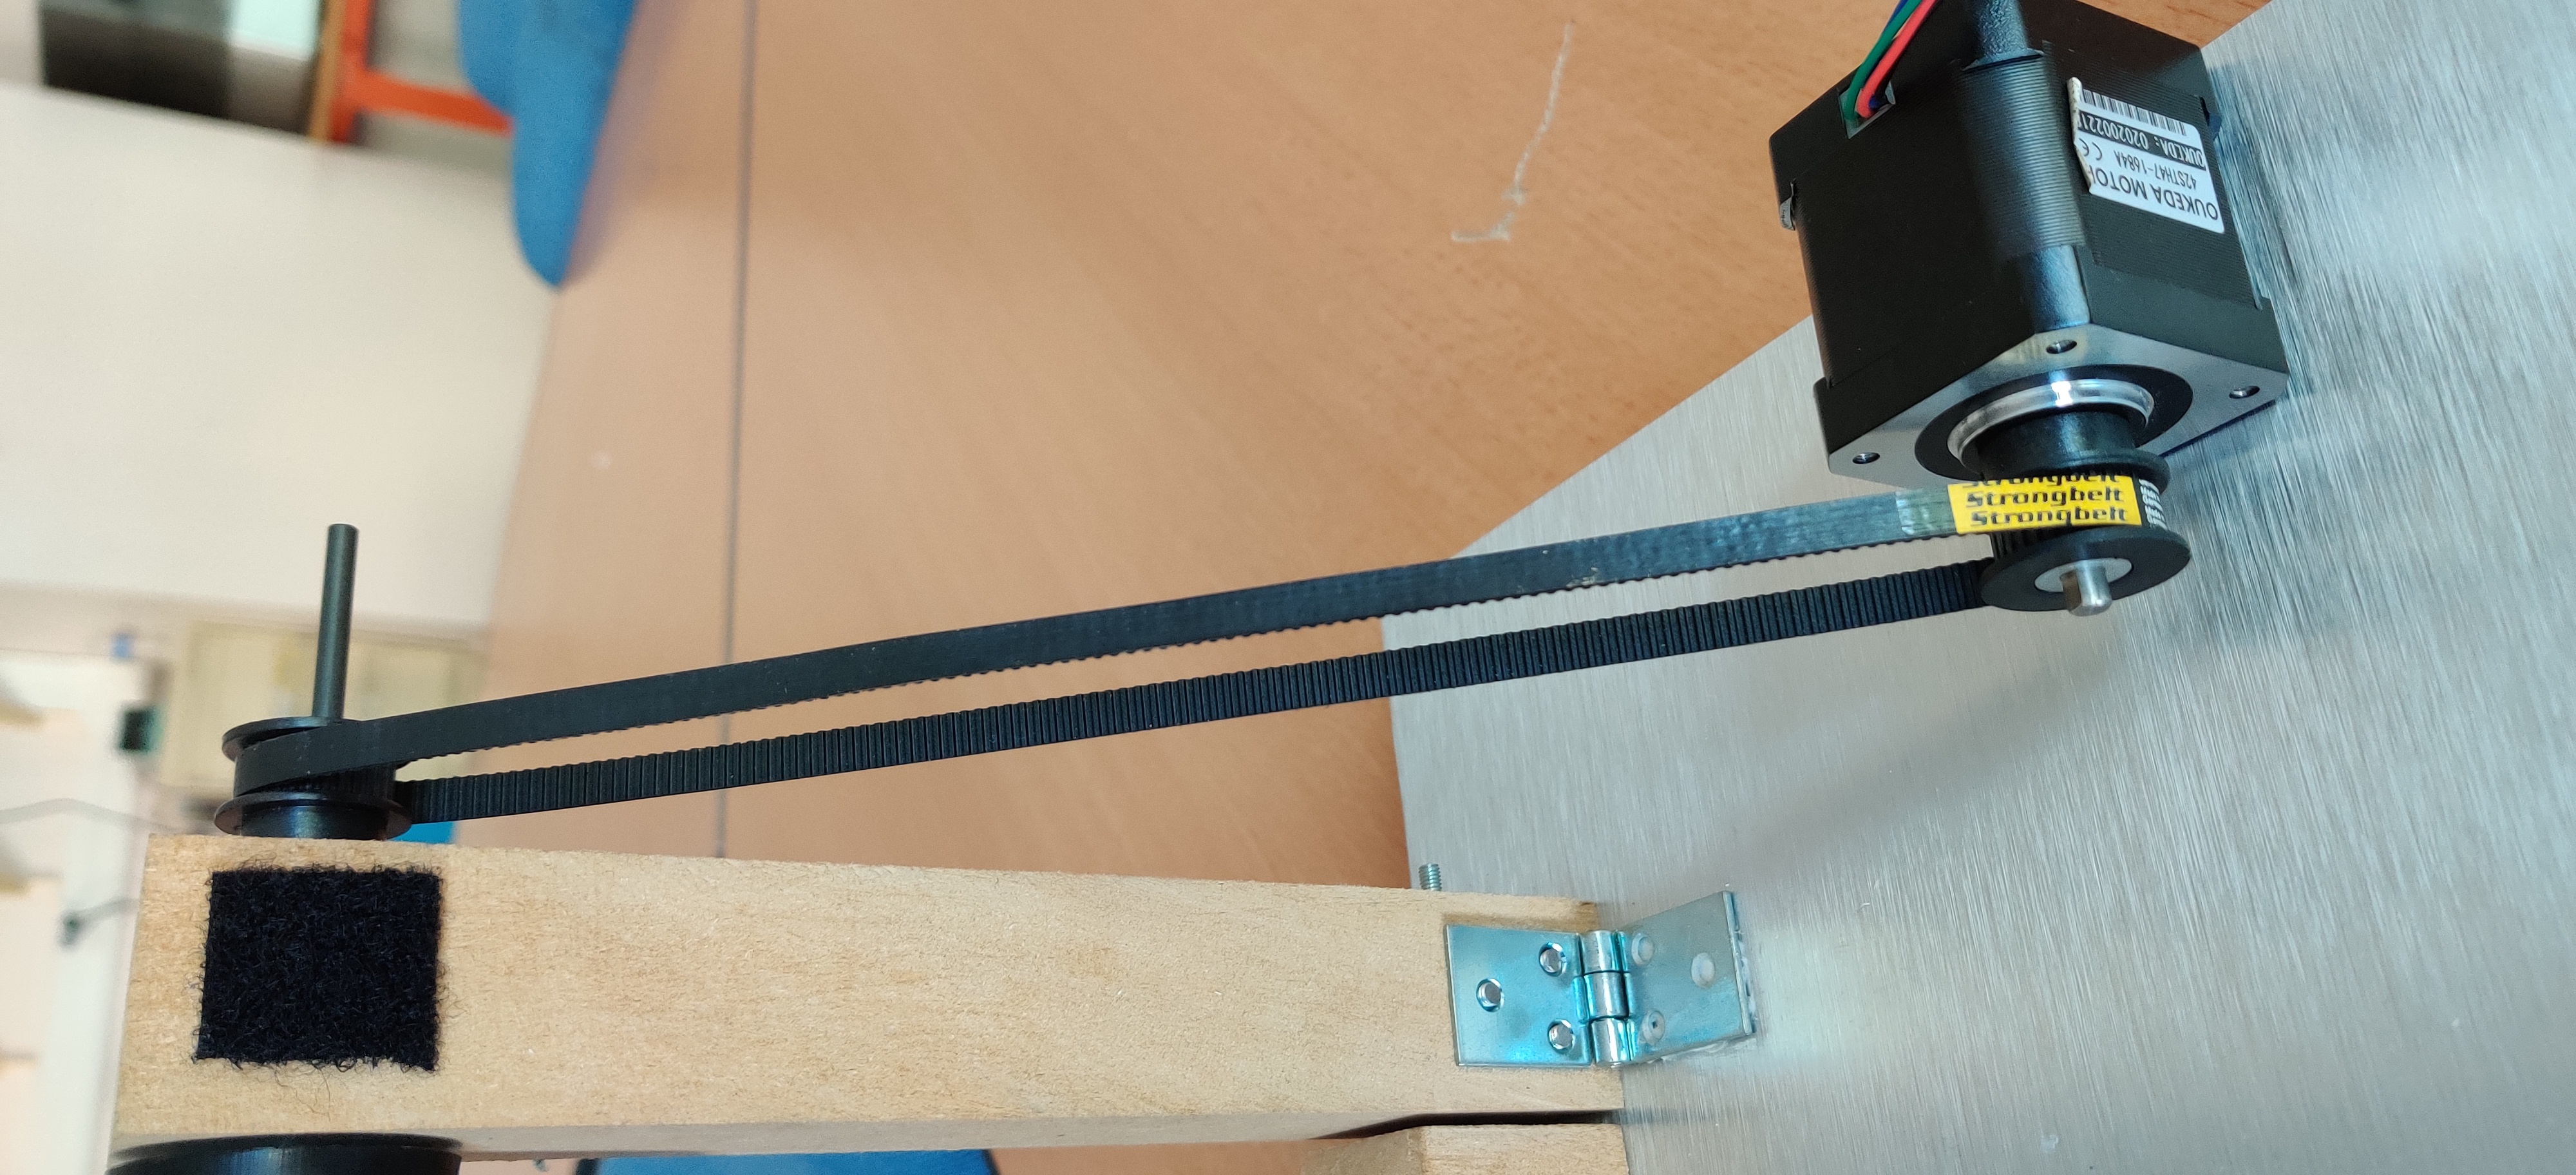
    Nous avons recherché quel moteur pas à pas serait le plus à même de convenir à notre système, quelles rondelles utiliser pour séparer les plaquettes, quelles charnières utiliser pour basculer notre compteur, quel système poulie-courroie utiliser pour la transmission.

    Notre moteur "pas à pas" et son système de transmission "poulies-courroie".

    Notre moteur “pas à pas” et son système de transmission “poulies-courroie”.

    Étant donné que nous nous sommes rendu compte lorsque nous voulions faire l’impression 3D de nos fonds et de nos potences que ce n’était pas possible pour celles-ci, nous avons opté pour des plaques de dibond pour les fond ainsi que du bois pour les pieds servant à soutenir nos fonds et les blocs de maintien des potences

    Pour finir, nous avons enfin pu procéder à l’assemblage de notre compteur binaire et le relier à son système de commande.

III. problèmes rencontrés

    Concernant la partie mécanique, le premier problème apparu est le dimensionnement finalement peu pertinent autour d’une potence de maintien, afin d’accueillir notre servomoteur, pour que l’on se rende compte qu’un moteur pas à pas serait plus pertinent pour notre système. A la suite de cela, nous avons redimensionné et modifié la potence de maintien censée accueillir le servomoteur, pour l’accueil du moteur pas à pas choisi. Cependant, après discussion avec notre professeur encadrant, il est ressorti qu’il serait préférable d’inclure un système poulie-courroie pour la transmission de notre moteur au compteur. Le moteur ne doit donc plus se trouver sur l’axe de la tige de maintien des plaquettes, ce qui rend le dimensionnement d’un espace moteur dans la potence inutile.
    De plus, nous avons dû changer à quelques reprises les dimensions de nos pièces, mais cela provient plus d’une évolution de notre projet que d’un problème réel.

    Ensuite, nous avons voulu commencer l’impression test de nos pièces en 3D mais nous avons attendu 2 mois sans que cela ne puisse être possible. Les files d’attente étaient très longues et toutes les imprimantes 3D étaient HS. Jusqu’à la fin de notre projet, nous n’avons donc jamais pu imprimer nos pièces. De ce fait, nous avons dû chercher à contacter une connaissance possédant une imprimante 3D et qui pourrait nous aider pour la conception de nos pièces finales.

    Concernant la partie électronique, c’est notre manque de connaissance qui nous a causé le plus de tort. Nous sommes donc assez limités lorsque des problèmes surviennent. Lorsque les programmes ne fonctionnent pas comme nous l’attendions, cela peut nous prendre beaucoup de temps afin de résoudre le problème.
    Ensuite, nous avons eu quelques soucis avec le logiciel Arduino. Nous avions un problème de bibliothèque, qui ne fonctionnait pas sous linux. Il a donc fallu passer sous Windows, mais ça n’a pas fonctionné dès le début. C’est en passant sur le logiciel Arduino en ligne que notre programme a pu fonctionner normalement.
    Il a aussi fallu adapter, tout au long du projet, les options du compteur au fur et à mesure des essais des composants. Il y avait des composants auxquels nous n’avions pas pensé au préalable, d’autres qui étaient finalement trop compliqués à utiliser, etc.

IV. Conclusion

    Pour conclure, nous sommes plutôt satisfaits du résultat final par rapport à notre idée initiale du projet. Notre système fonctionne très bien dans les grandes lignes.
    Il arrive de temps en temps que les plaquettes poussantes ne tombent pas parfaitement à l’emplacement qui leur est dédiée et les potences de maintien ont un léger jeu avec les blocs de support, ce qui pose un léger problème de tension de notre courroie de transmission. Exceptés ces deux points, le compteur binaire est fonctionnel, même s’il pourrait être amélioré. Nous pourrions régler ces problèmes de potence et de pièces, ajouter un décompte sur le compteur ou encore améliorer l’esthétique du projet.
    La réalisation de ce projet a été pour nous très instructive. Ce dernier s’est reposé sur un travail coopératif où nous avons beaucoup appris. Nous avons fait face à différentes problématiques, que nous avons su résoudre.

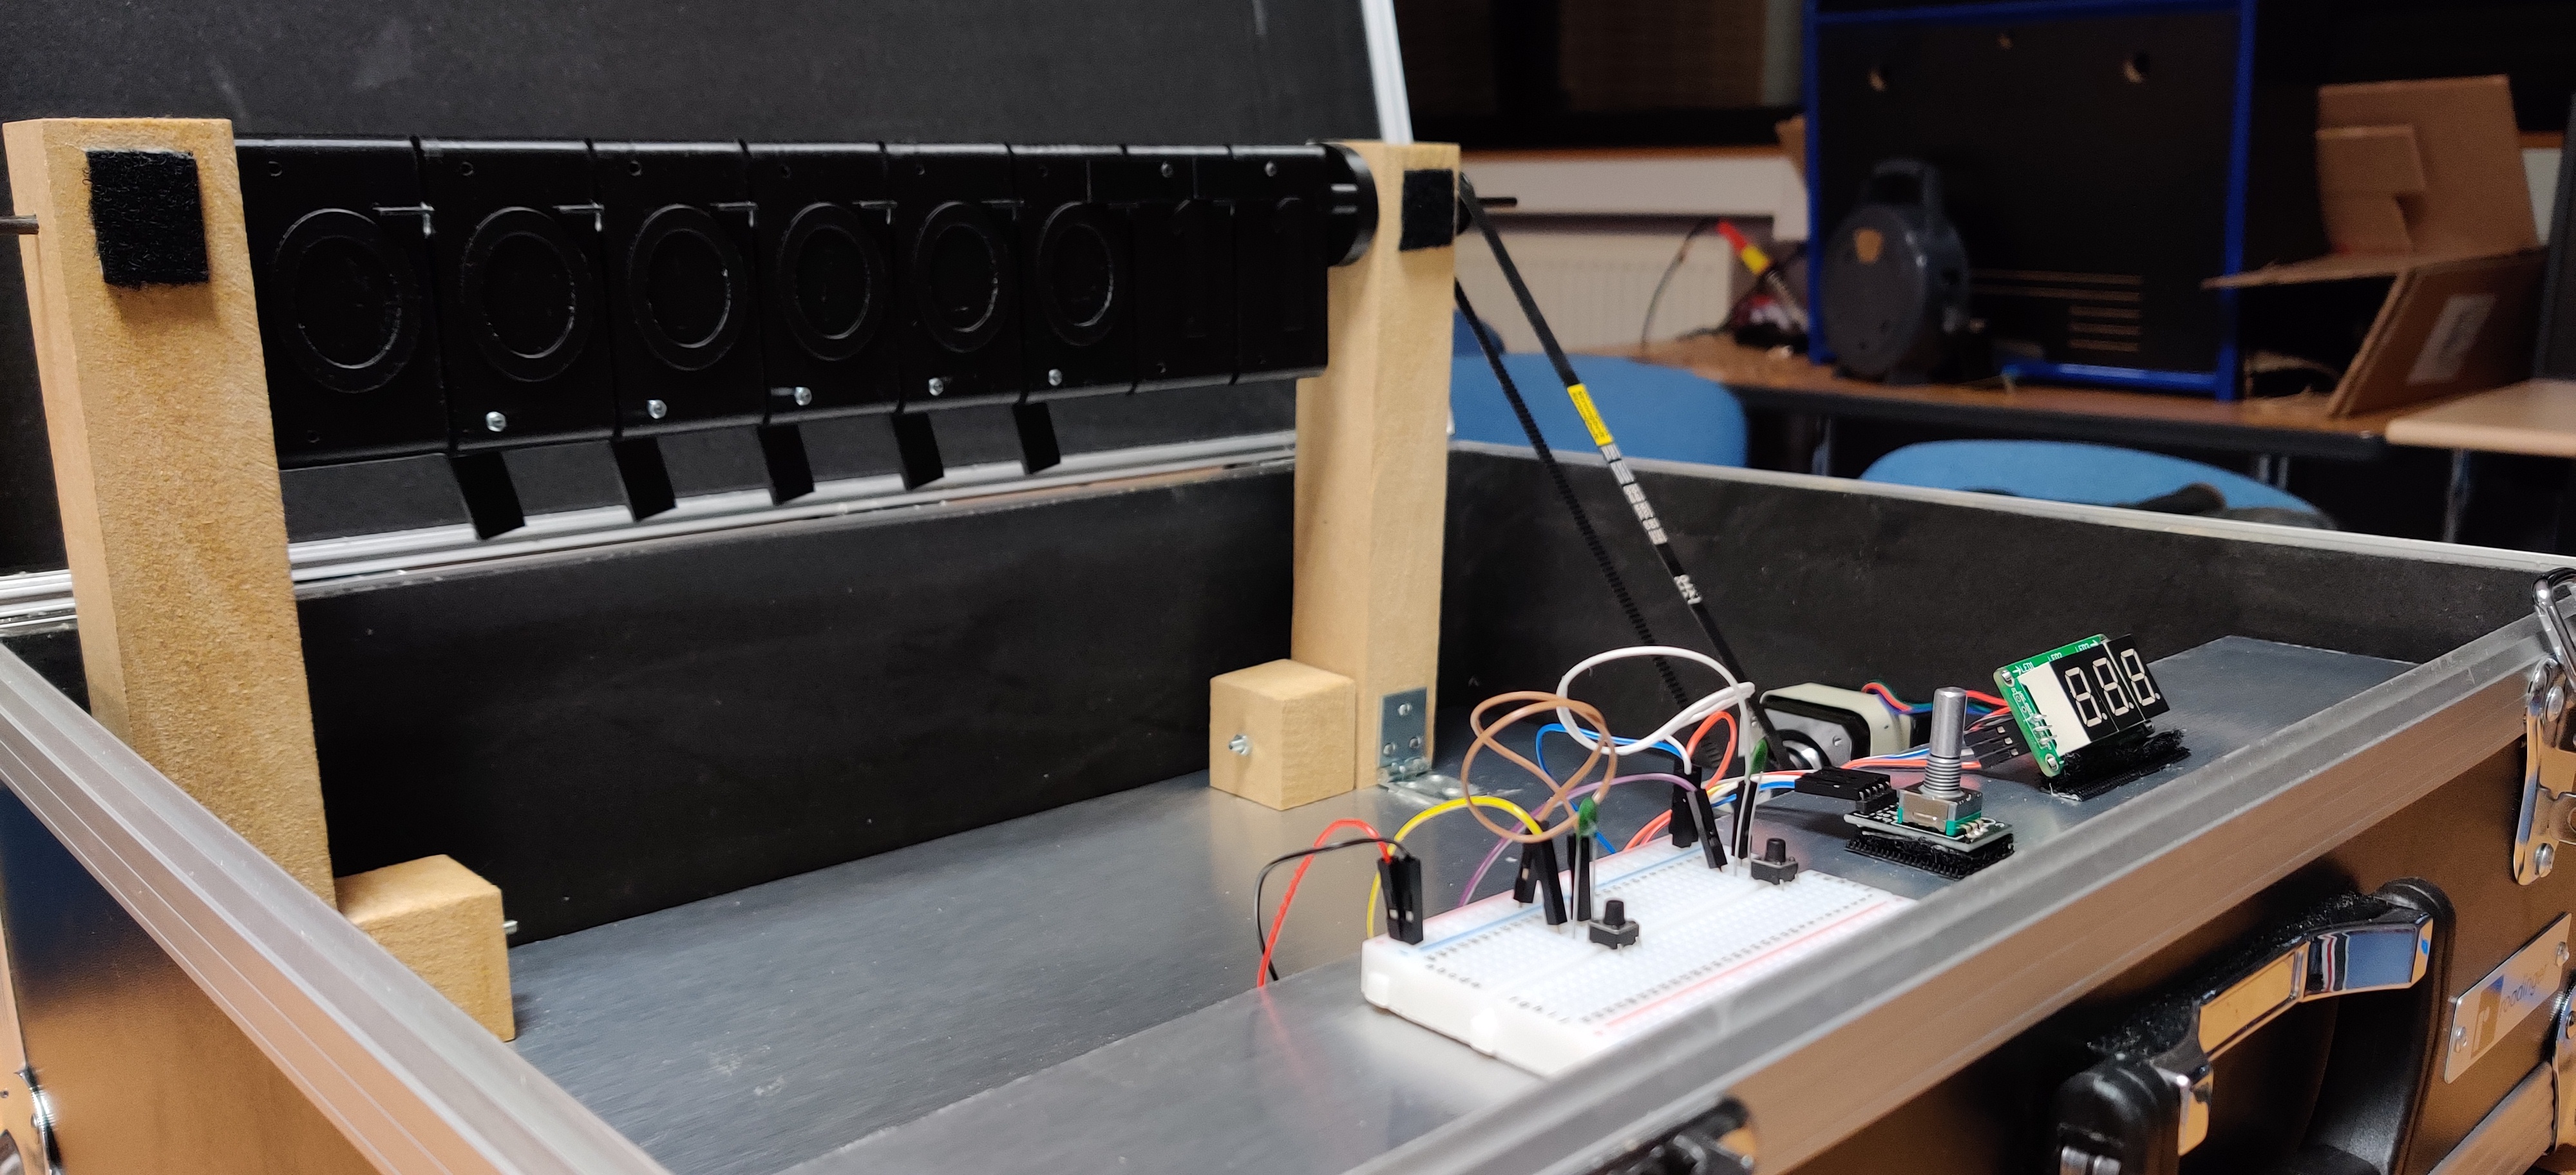
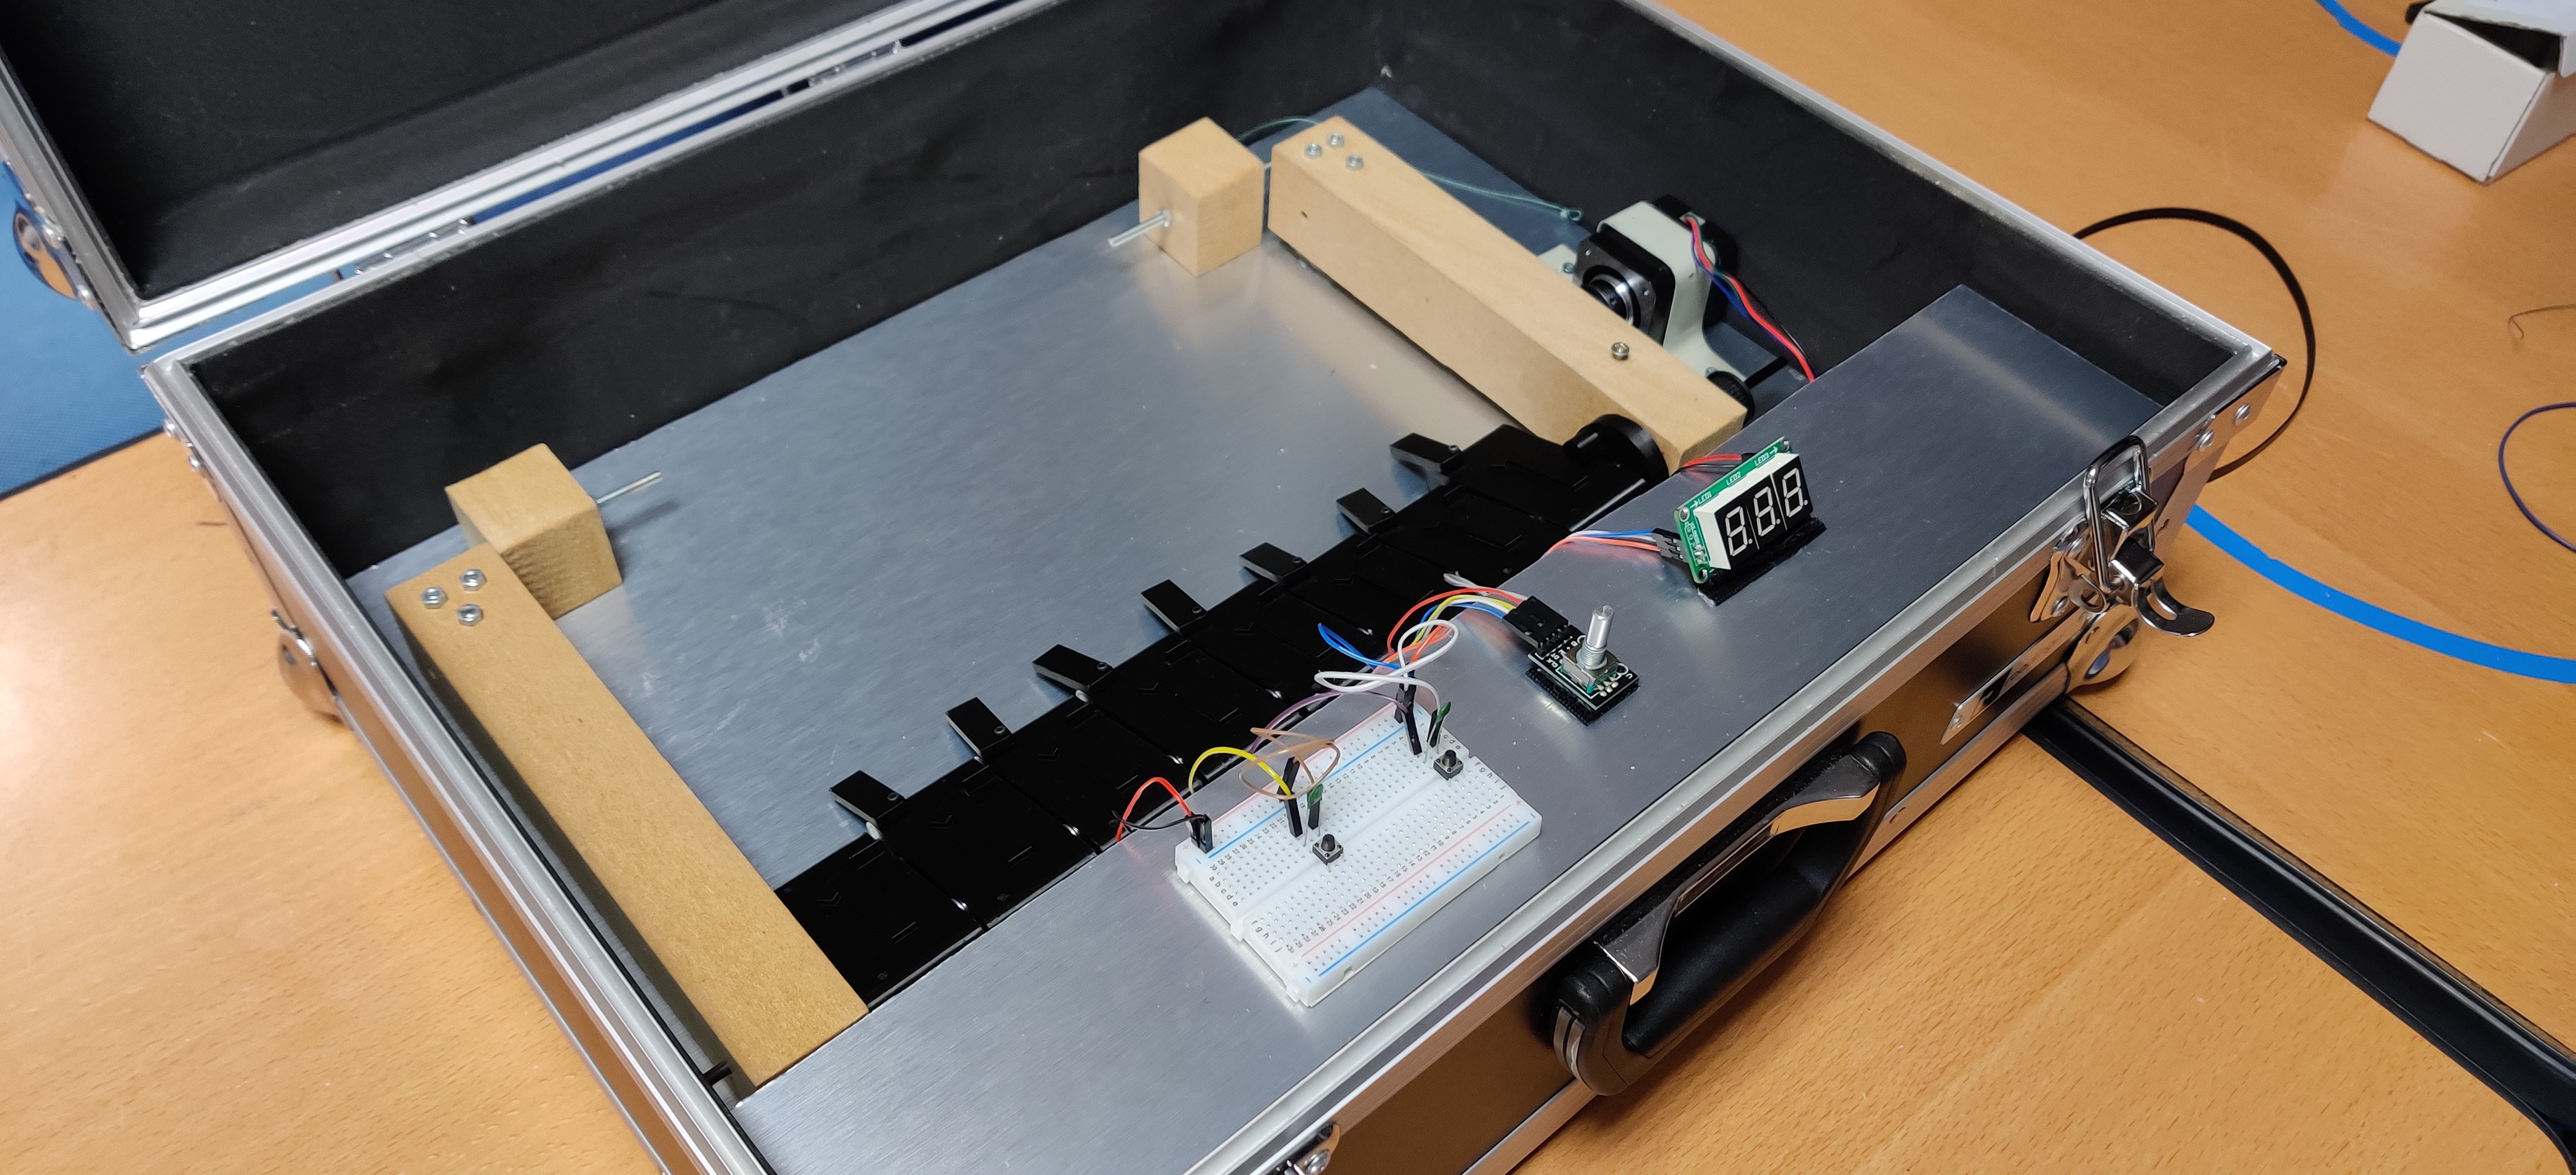
    Voici donc le résultat de notre compteur binaire :

    Position "utilisation du système"

    Position “utilisation du système”

    Position "repos/transport"

    Position “repos/transport”

    Vous pouvez consulter notre compte rendu qui vous expliquera plus en détail le déroulé du projet ici :

    GDE Erreur: Erreur lors de la récupération du fichier - si nécessaire, arrêtez la vérification d'erreurs (404:Not Found)

    Merci de votre attention !

    Maëlys et Thomas, PeiP 2A, Polytech Angers

Projet voiture RC roues 180°

Introduction :

Bonjour à tous, nous sommes Tony Barbier, Jean Nobel et Errol Sistach, tous trois étudiants en deuxième année à Polytech Angers.
Dans le cadre de notre formation, nous sommes amenés à réaliser un projet. Le notre était la conception d’une voiture radiocommandée dont la particularité est la rotation de ses roues sur 180°.

Nous avons choisi ce projet car il est complet, il nous a permis de toucher à plusieurs domaines différents : la CAO, la mécanique, la programmation et l’électronique.
Les différentes étapes de notre projet ont été la modélisation, la programmation et finalement l’usinage de notre voiture.

Travail réalisé :

Présentation de la modélisation :

Châssis
Tout d’abord le châssis. Sur les parties gauches et droites, l’enlèvement de matière sur l’axe horizontal est fait pour laisser passer les servomoteurs. Les deux renfoncements moins profonds sont prévus pour les boulons de serrage lorsque les roues seront soit à 90° à droite soit 90° à gauche.
Les trous sur les parties haute et basse sont faits pour laisser passer les roues quand elles seront complètement tournées.

Essieu avant
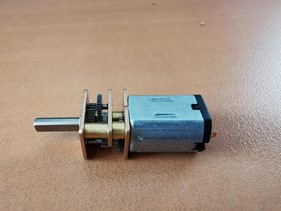
Voici l’essieu avant. Les deux essieux sont sensiblement identiques, la seule différence est qu’il n’y a pas de motoréducteurs (en jaune) à l’arrière.
Chaque essieu est composé d’une barre et de deux équerres. Pour pouvoir tourner, le palonnier (l’hélice) du servomoteur est relié à la barre, les essieux seront alors dirigés à gauche ou à droite selon la direction où l’on veut aller.

essieu vue dessus 1essieu vu dessus 2

Pour finir cette partie, les roues arrières seront maintenues grâce à des carrés de fixation. Pour les roues avant, les motoréducteurs servent aussi d’arbres. carré de fixationfixation motoréducteurs

Réception et test des composants :

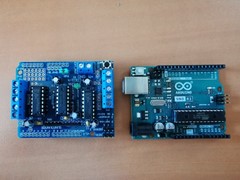
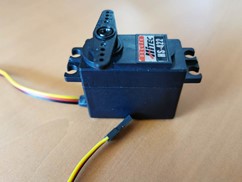
Arduinomotoréducteurservomoteur

Après avoir réceptionné ces composants, nous avons branché les servomoteurs et les motoréducteurs à la carte Arduino, et nous avons tout alimenté avec une batterie pour vérifier leur bon état de fonctionnement.

Programmation :

Grâce aux bibliothèques AFMotor, Servo et SoftwareSerial il a été très facile de créer un programme pour piloter les moteurs. Il suffisait d’indiquer les pins sur lesquels les moteurs étaient fixés puis d’utiliser les fonctions incluses dans les bibliothèques pour les mettre en mouvement.

téléphone
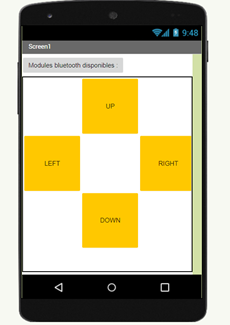
Grâce au site Mit App Inventor nous avons créé une application Bluetooth Android qui communique avec le module Bluetooth HC-06 et donc pilote la voiture. L’application est constituée d’une interface utilisateur pour se connecter au module Bluetooth puis faire avancer/reculer et tourner la voiture. La partie programmation est intuitive et se fait à l’aide de blocs. Lorsque l’utilisateur appuie sur un bouton, l’application envoie un ordre (par exemple « l » en ASCII pour « left ») et le module Bluetooth récupère cet ordre pour le transmettre à la voiture.

Mais la façon la plus simple de piloter la voiture reste celle sur ordinateur en utilisant le port USB de l’Arduino. Nous avons donc utilisé l’IDE Processing pour développer un programme permettant à l’utilisateur de communiquer avec la carte par l’intermédiaire d’un port USB.

Usinage :

Notre voiture est faite à partir d’une plaque en bois de 5mm d’épaisseur. Nous avons utilisé la fraiseuse du Fablab de Polytech Angers pour usiner chacune des pièces nécessaires à la réalisation de la voiture.

Nous avons ensuite montés les pièces entres elles : usinage 1

Puis nous avons soudé des fils électriques entre les motoréducteurs et la carte Arduino. Et pour finir, nous avons relié le palonnier de chaque servomoteur aux essieux respectifs.

Conclusion :

Ce projet nous aura été très formateur. C’était vraiment intéressant de se tourner vers quelque chose de plus concret.
C’est toujours une bonne expérience de travailler en équipe, d’autant plus lorsque c’est un projet comme cela.
Malheureusement, notre voiture était loin d’être parfaite mais nous sommes quand même fier du travail fourni et du résultat.

Merci à M. Verron pour toute son aide.

Tony Barbier, Jean Nobel, Errol Sistach.

Compteur binaire motorisé

Nous sommes un groupe de 3 étudiants de PEIP 2A constitué de Mattéo NAIS, Emylien PAUTONNIER et Hugues THEZELAIS. Dans le cadre des projets tutorés nous avons travaillé sur un projet de compteur binaire motorisé tenant dans une mallette pour être facilement transportable sur les différents salons et forums.
Ce projet est un mélange d’électronique, de mécanique et de CAO dans lequel chacun pouvait exprimer ses qualités respectives.

Objectif

Nous avons été assez libre dans la conception de notre projet. Les consignes que nous avons reçues étaient de réaliser un compteur binaire mécanique accompagné d’un compteur décimal, le tout dans une mallette. Pour nous faire comprendre le principe de ce projet, la vidéo suivante accompagnait la consigne.

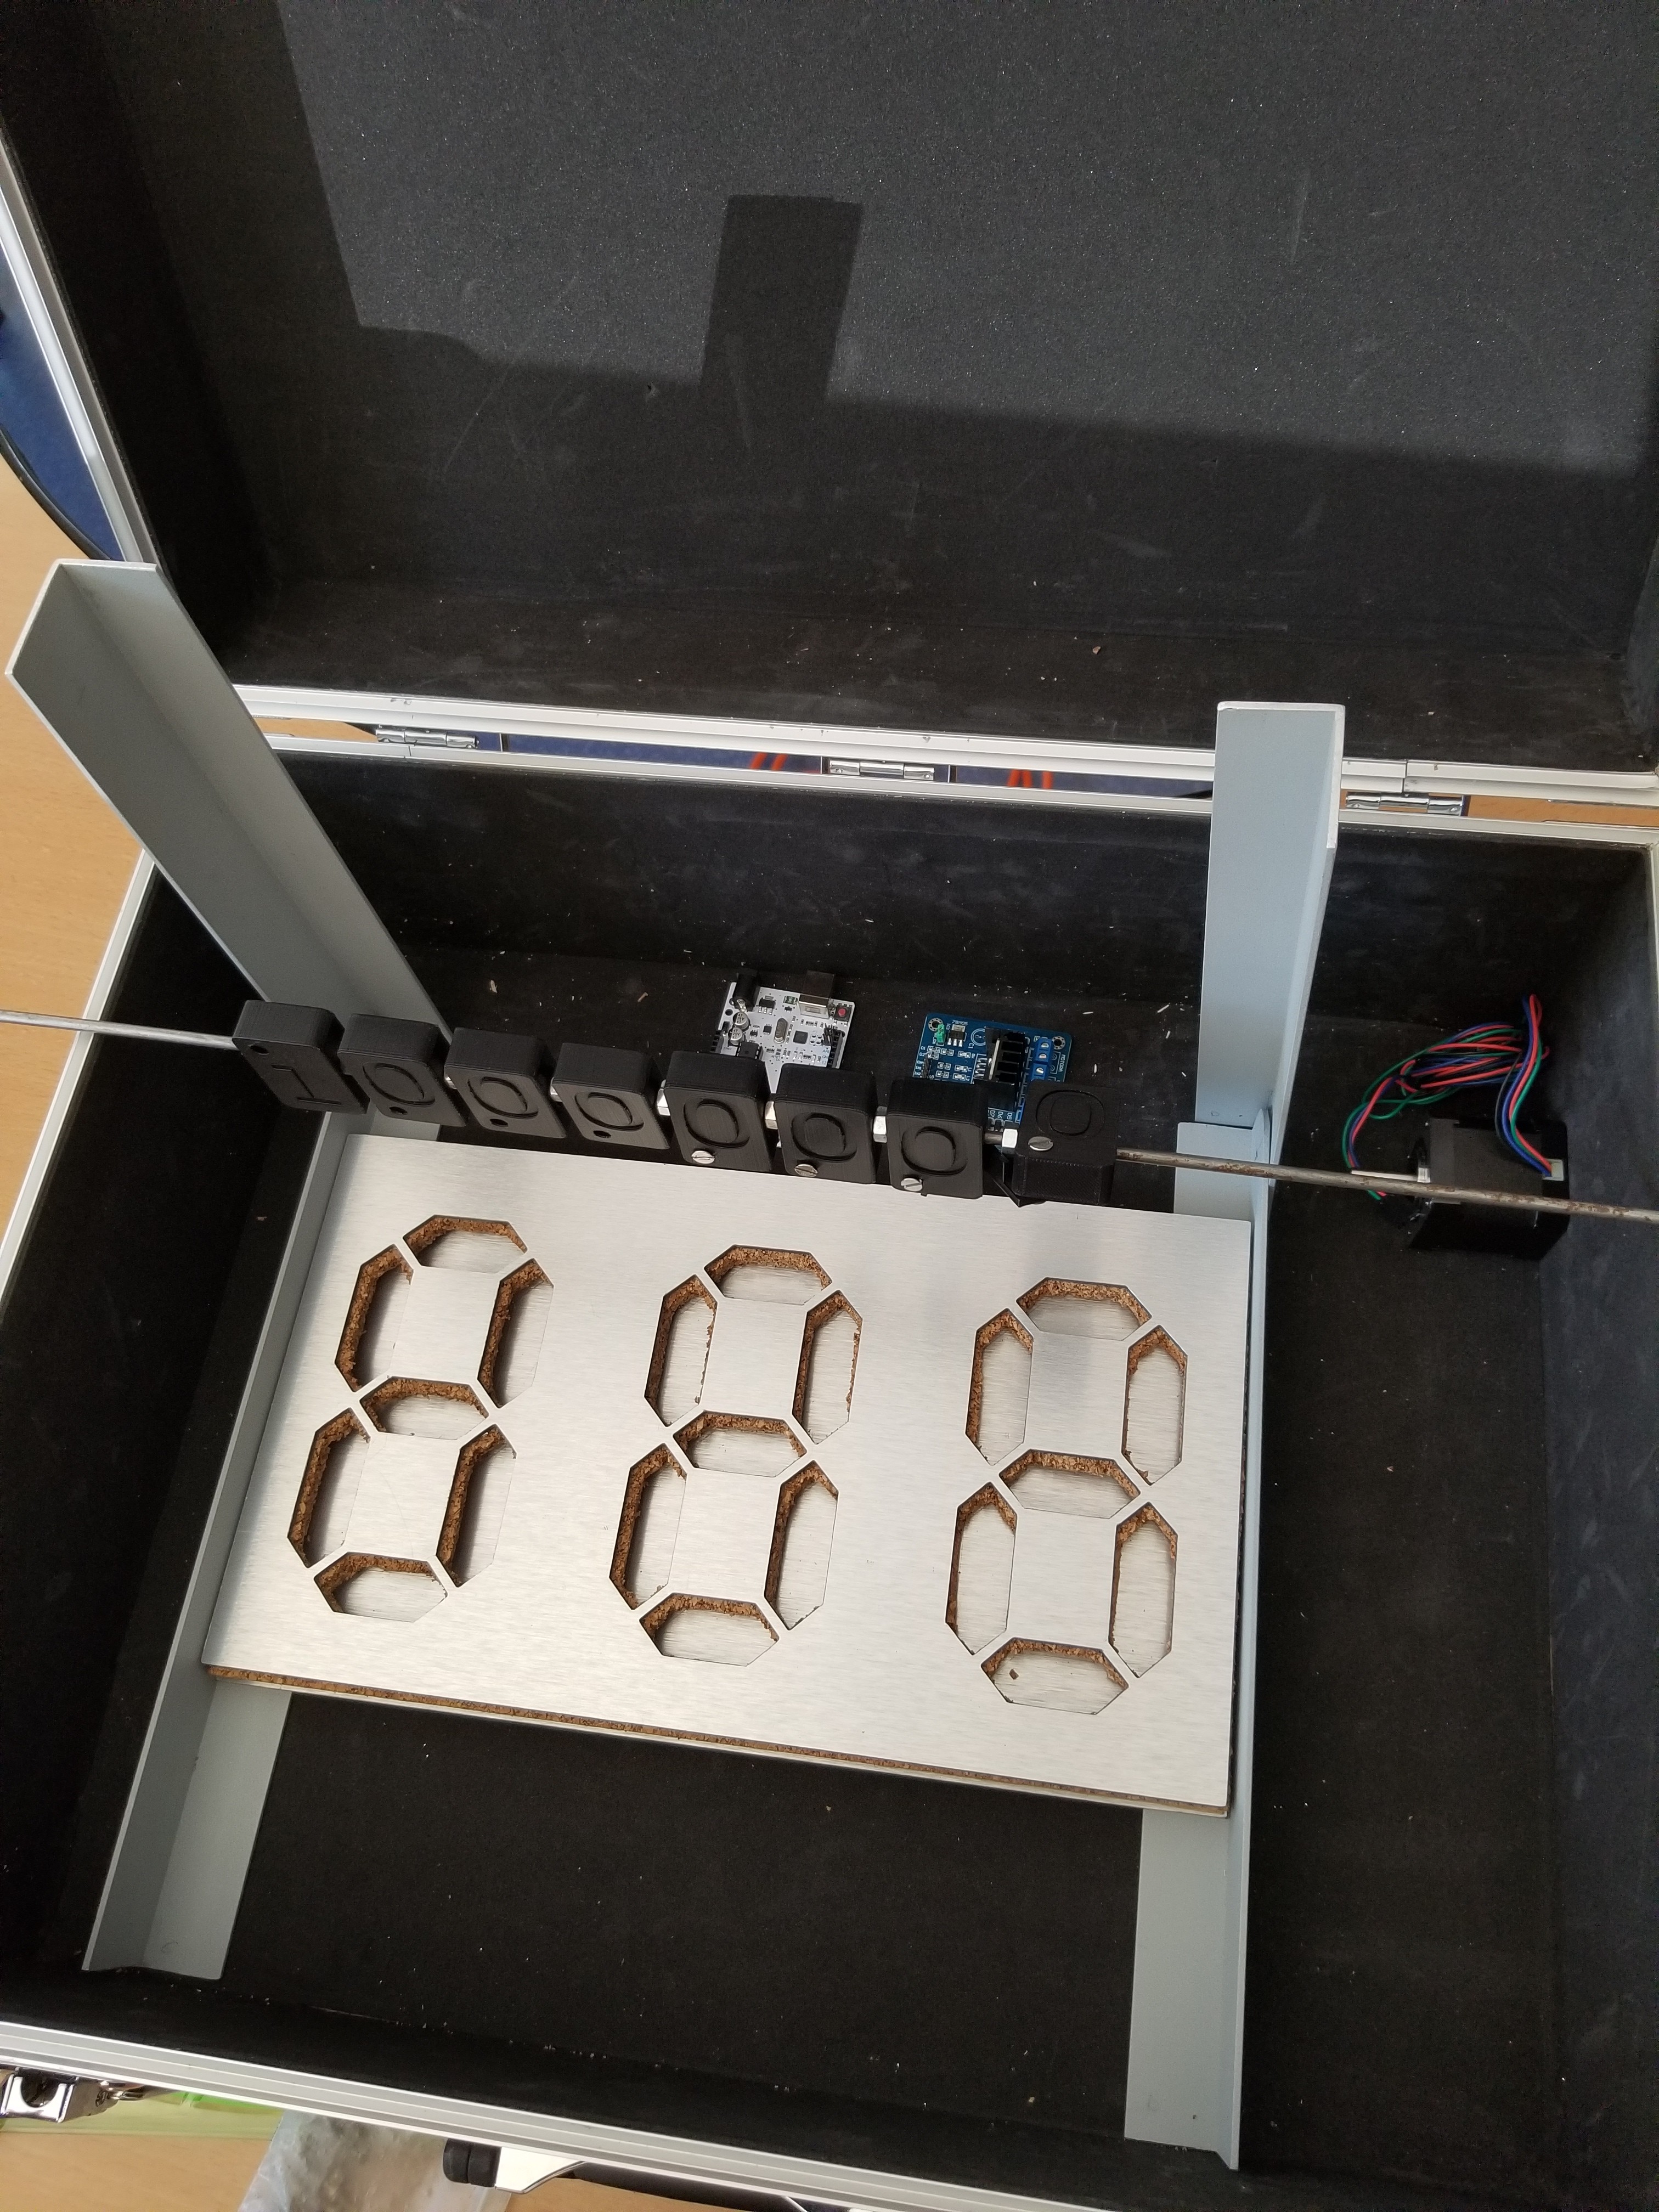
Nous avons choisi d’utiliser un compteur binaire avec 8 bits pouvant donc compter de 0 à 255. Nous avons également décidé de créer notre propre compteur décimal en 7-segments avec 3 chiffres. Pour cela, nous nous sommes inspiré de l’horloge suivante que nous avons adapté en compteur.

Déroulement

Nous pouvons catégoriser le déroulement du projet en 2 parties:

  • La première partie s’étend du début des séances en janvier jusqu’à début avril. Durant ses séances, le travail était essentiellement en distanciel. Nous avons d’abord brainstormé quelques séances sur la conception du projet, puis nous nous sommes répartis le travail. Pendant qu’un de nous réalisait les pièces du compteur binaire sur Solidworks, un autre concevait la plaque de 7 segments qui allait servir au compteur décimal et le troisième recherchait le matériel qui allait nous être utile.

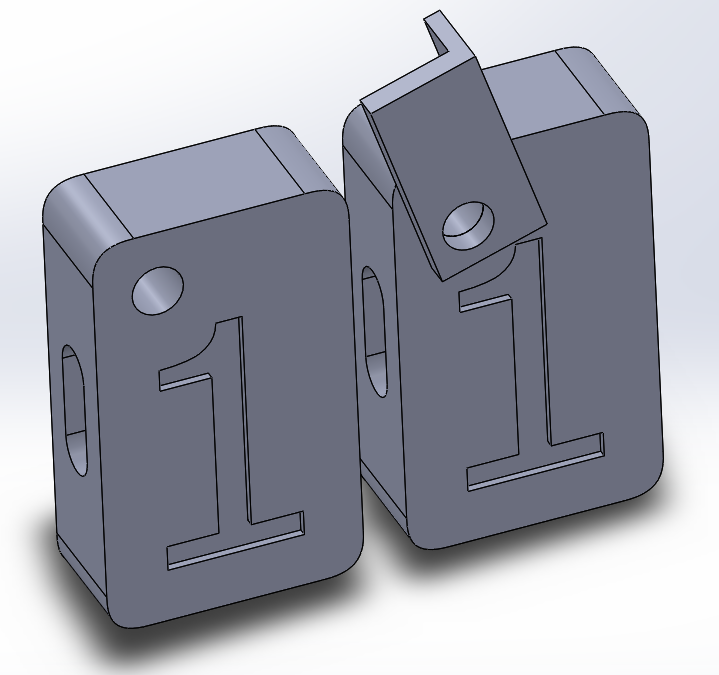
Capture du compteur binaire en CAO

Pièces du compteur binaire sur Solidworks (face 1)

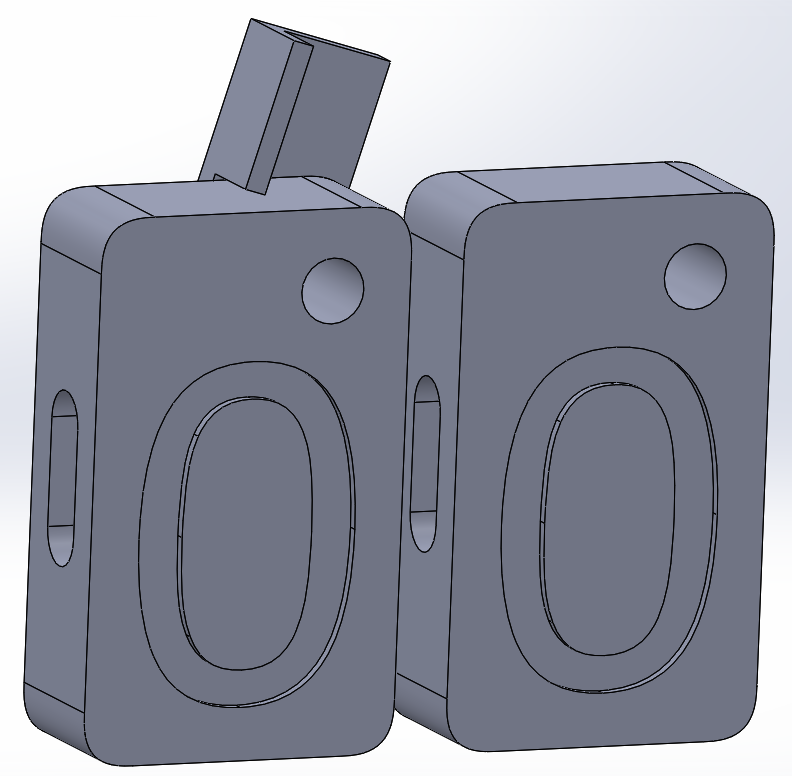
Capture du compteur binaire en CAO

Pièces du compteur binaire sur Solidworks (face 0)

    Ensuite, nous nous sommes concentrés sur la partie la plus compliquée du projet pour nous : le codage du compteur décimal, puisque nous ne connaissions rien à l’Arduino.
  • La deuxième partie s’étend de début avril jusqu’à la fin des séances en juin, c’est la réalisation du projet. Cette partie a été, pour nous, plus intéressante car les séances étaient désormais en présentiel dans l’atelier de Polytech et nous pouvions constater l’avancement au fur et à mesure que nous réalisions nos pièces. Nous avons également pu utiliser des machines pour la première fois telles que l’imprimante 3D et la fraiseuse.

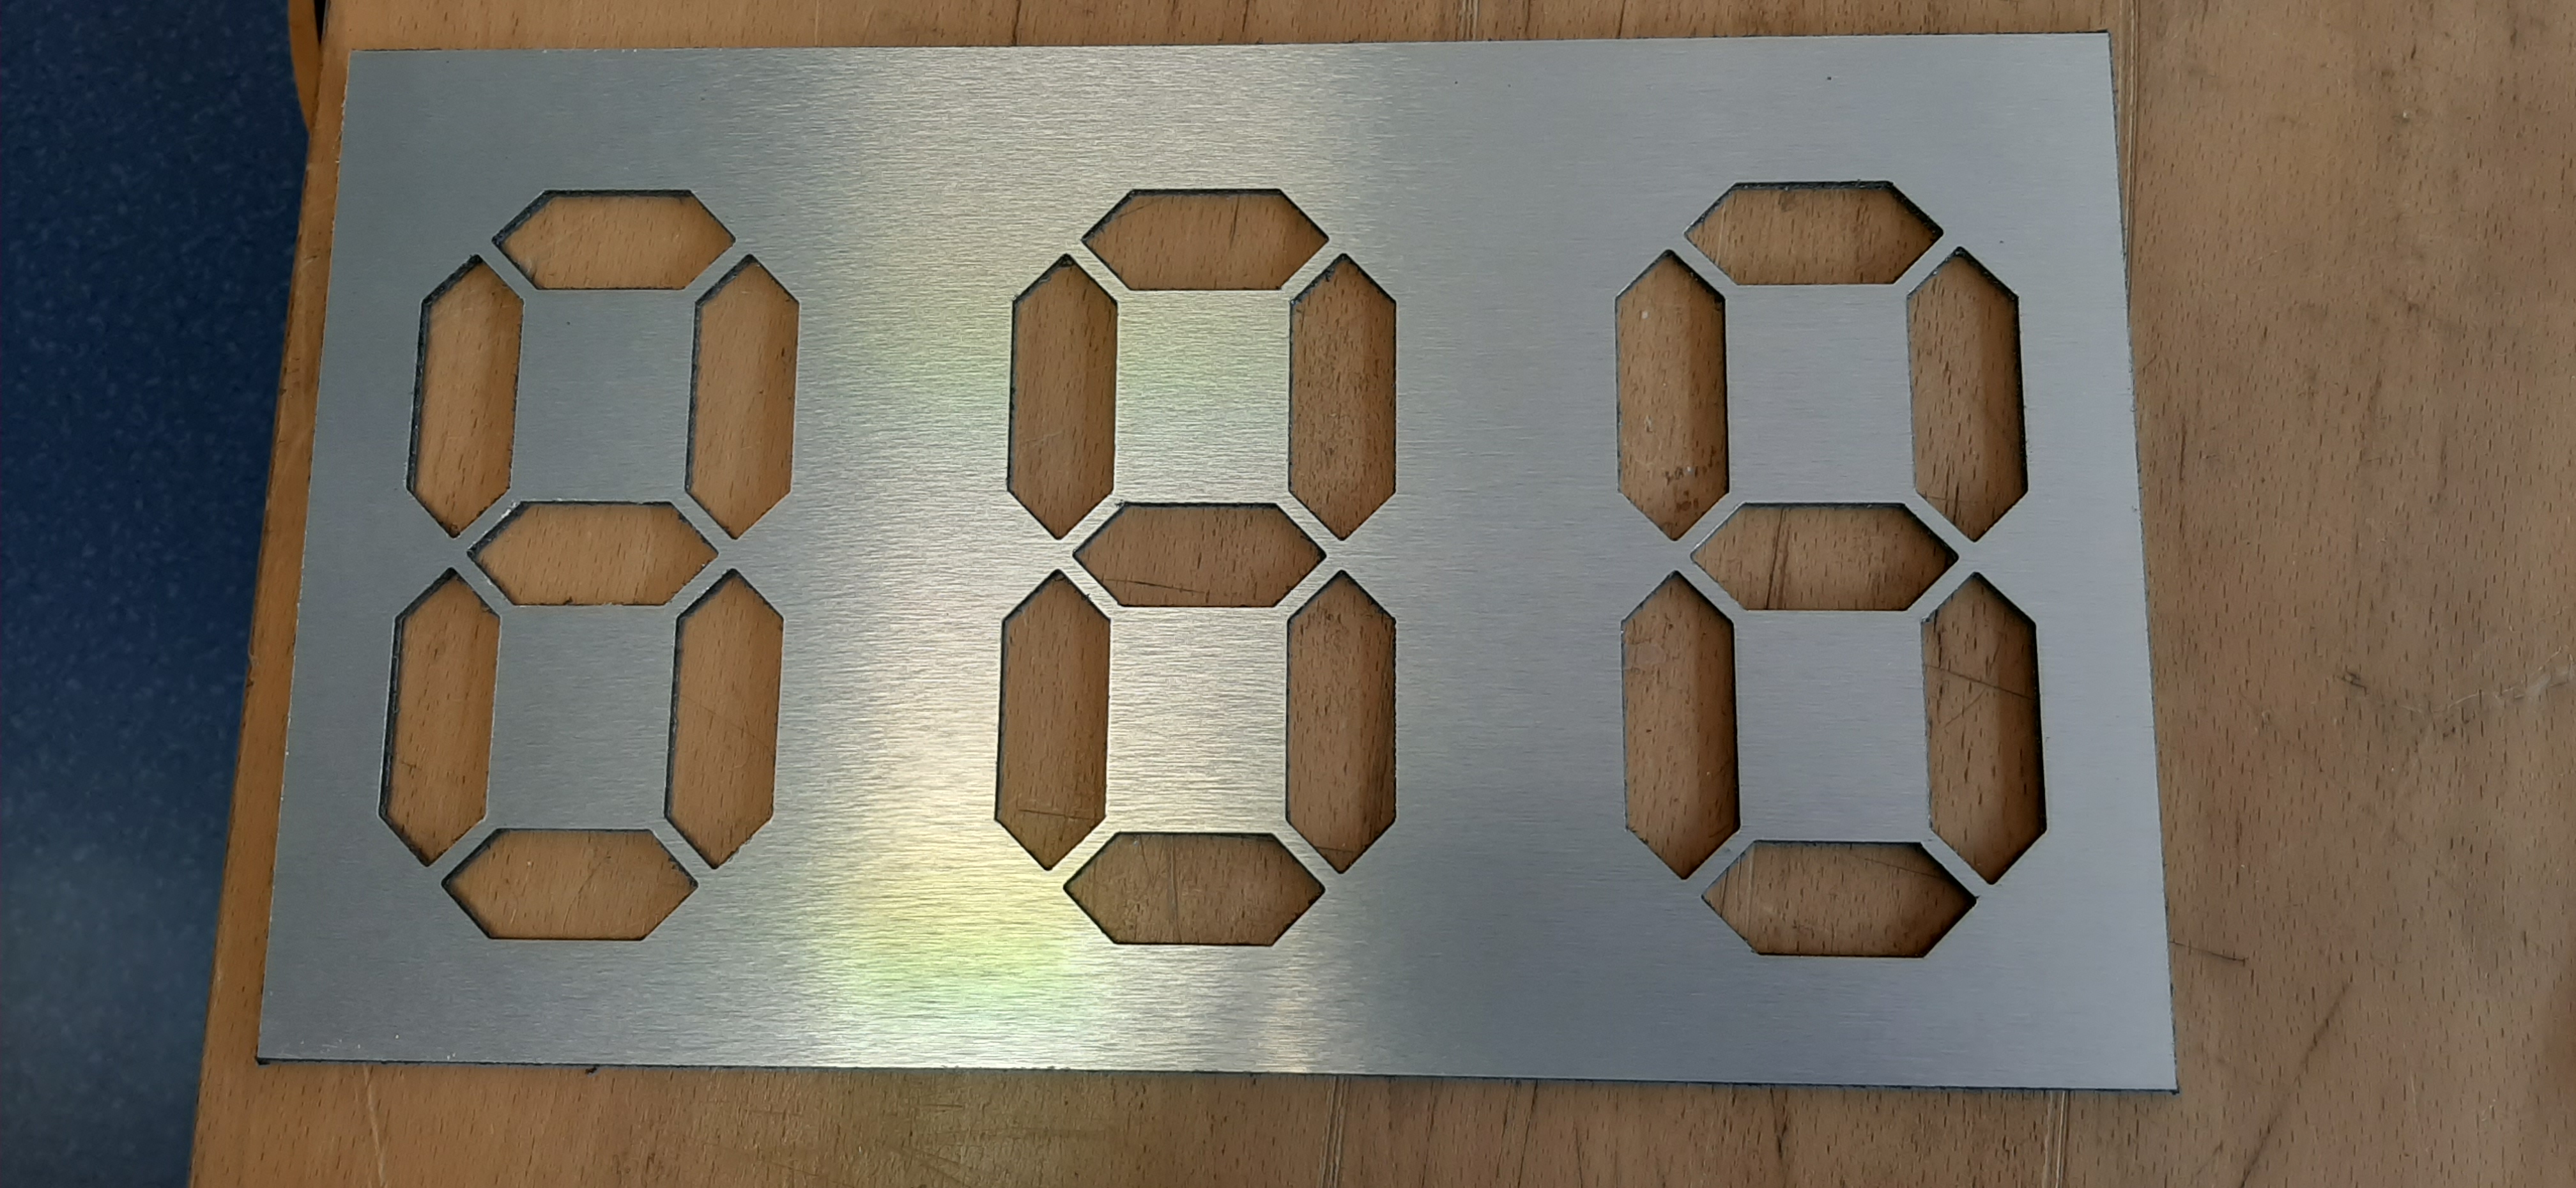
Plaque découpée à la fraiseuse

Plaque des 7 segments découpée à la fraiseuse

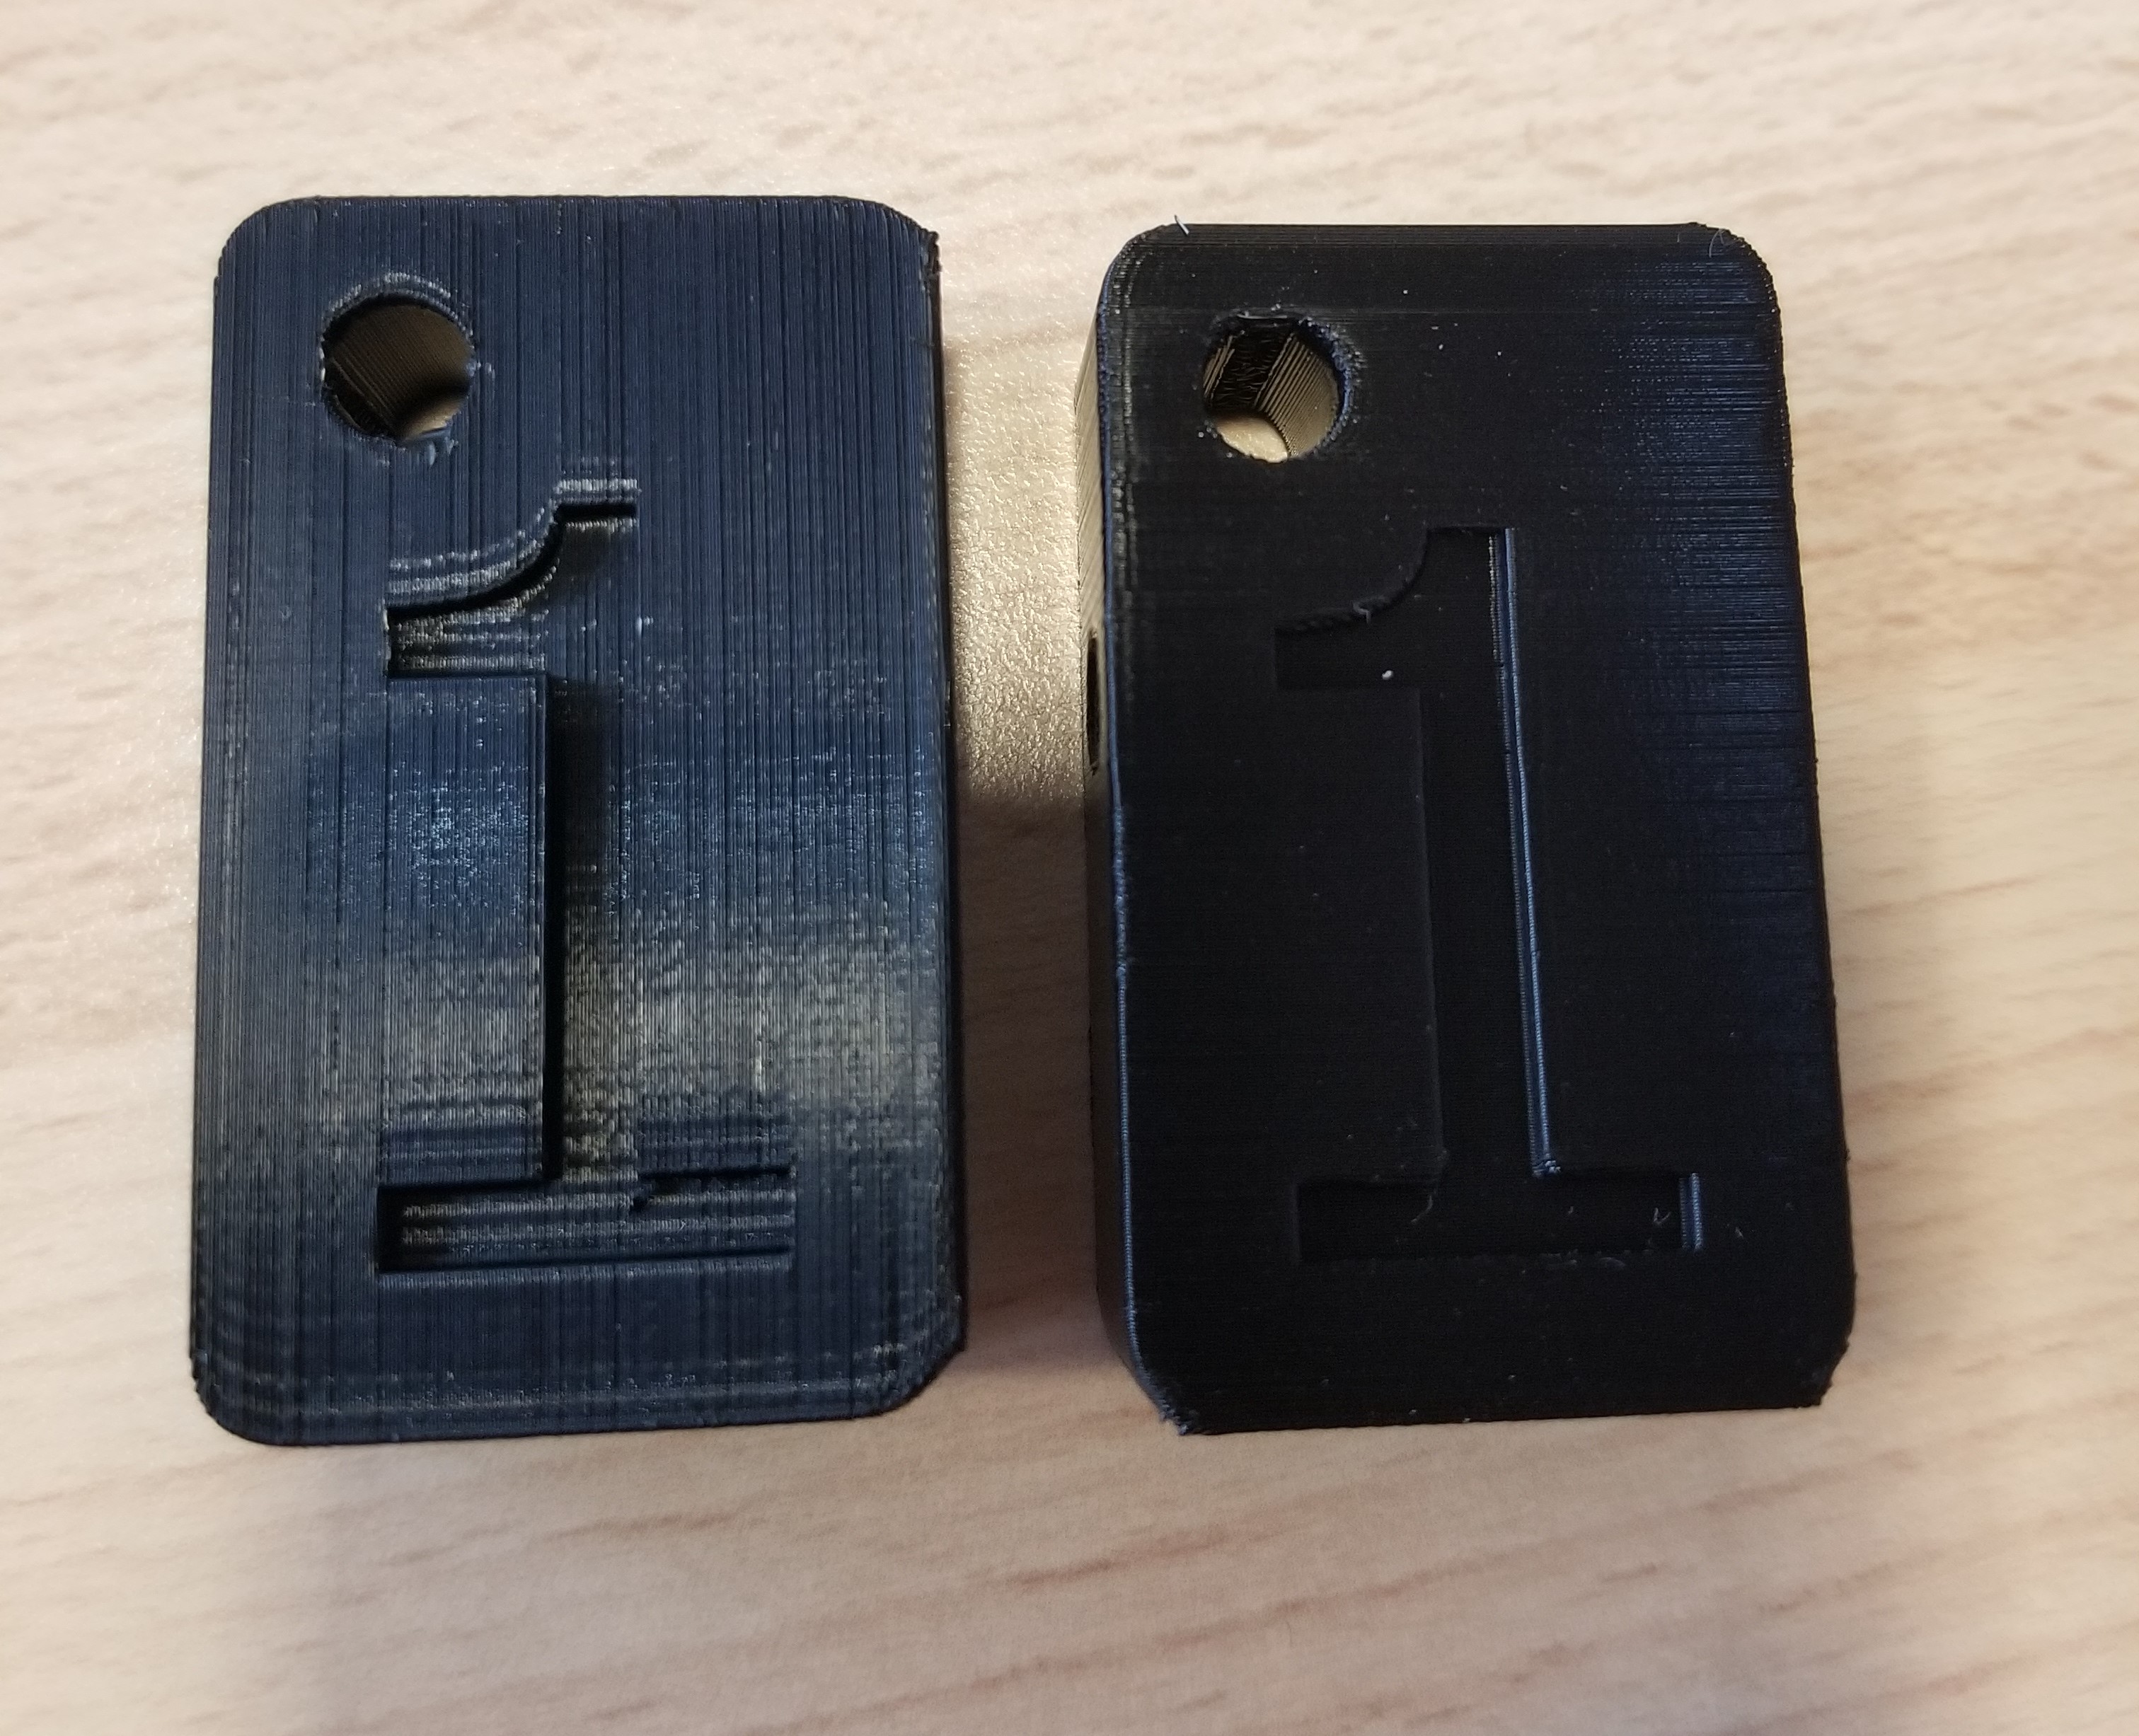
2 palets imprimés en 3D

Palets du compteur binaire imprimés en 3D

    Nous avons préféré le travail à Polytech car il y avait beaucoup de travail manuel pour réaliser le compteur décimal, les potences du compteurs binaires et le design de la mallette.

    disposition des compteurs dans la mallette

    Disposition des éléments dans la mallette

    Le projet s’est grandement accéléré les dernières semaines car nous avons soudé les LEDs NeoPixels du compteur binaire. Cette étape fut très importante car nous avons pu testé nos compteurs binaire et décimal en conditions réelles. Bien que la partie réalisation fut plus plaisante que la partie conception, nous avons néanmoins dû faire face à de nombreux problèmes et de nombreuses frustrations.

Problèmes rencontrés

Ce projet n’a pas été de tous repos et nous avons fait face à de nombreuses difficultés. Les premières difficultés rencontrées étaient liées au code du compteur décimal. Notre code ne comptait pas le 9 aux dizaines et passait de 89 à 100 et de 189 à 200. Heureusement, notre professeur encadrant, M. Godon, nous a aidé en nous montrant ce qui n’allait pas. De plus, nous n’arrivions pas à repartir à 0 après 255.
Comme je l’ai dit dans la partie précédente, la réalisation nous a causé de nombreux problèmes. A chaque nouvelle séance nous avions une mauvaise surprise. Parfois c’était une pièce conçue la séance précédente qui n’était pas bonne, d’autre fois c’était une machine qui était en panne et qui nous empêchait d’avancer comme on le voulait ou bien notre compteur décimal qui ne marchait plus soit car les soudures s’étaient défaites, soit car les LEDs ne fonctionnaient pas (sûrement parce qu’elles avaient cramé).
Lorsque nous avons testé tout le projet dans son ensemble, c’est-à-dire, avec les deux compteurs dans la mallette fonctionnant synchroniquement, nous nous sommes aperçus que le moteur pas-à-pas du compteur binaire n’était plus assez puissant, alors que nous avions fait des tests réussis sur le compteur binaire au préalable.

Conclusion

Ce projet a été très enrichissant pour nous trois, nous avons su travailler en équipe, écouter nos idées et exploiter les qualités de chacun pour travailler efficacement et rendre le travail le plus complet possible. Le projet nous a permis de mettre en pratique ce que nous avons appris ces deux dernières années et nous a fait découvrir de nouvelles choses que nous pourrons possiblement revoir dans la suite de nos études et plus tard. Nous avons été amenés à tester notre réactivité face aux problèmes rencontrés et nous avons su trouver des alternatives rapidement et très souvent par nous-mêmes.
Globalement, nous sommes satisfaits et fiers de notre travail malgré le problème rencontré en toute fin de projet sur le moteur du compteur binaire.

Projet mélangeur de cartes pour le poker

Résultat de recherche d'images pour "poker"

Nous sommes 5 étudiants de 2ème année de cycle préparatoire à Polytech Angers : Réda JALALI, Corentin LAURENDEAU, Maxime MARTIN, Lilian MOUCHARD et Marion WACHOWIAK.

Dans le cadre de notre cursus, nous devons réaliser un projet de conception en 80 heures. Nous avons choisi de réaliser le projet Mélangeur de Cartes, dans lequel nous avions pour objectif de créer un mélangeur de cartes parfait : c’est à dire, où chaque carte à la même probabilité d’être à chaque place du paquet de cartes une fois mélangé.

Sur le marché, il existe des modèles de mélangeurs de cartes parfaits mais ils sont très coûteux : ils sont généralement autour de 15000€ et ne sont utilisés que par les professionnels (casinos, etc), comme ceux-ci

Résultat de recherche d'images pour "deck mate 2"

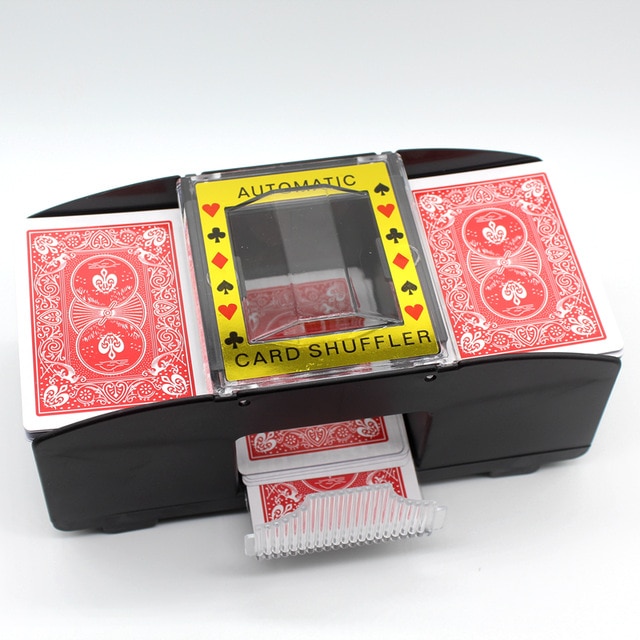
Il existe également des mélangeurs de cartes peu onéreux, environ 25€ mais non parfait, comme celui-ci, facilement trouvable :

melangeur

DESCRIPTION

Pour cela, nous avons choisi de réaliser une maquette constituée de plusieurs éléments : un éjecteur de cartes, une tour avec 52 étages, un tiroir servant à récupérer les cartes.

Pour la partie éjecteur : nous avons réalisé une maquette en bois, avec du papier et un système avec 3 roues qui tournent grâce à 3 moteurs.

Ce système nous permet d’attraper les cartes une par une et de les guider dans l’éjecteur jusqu’à ce qu’elles soient éjectées dans la tour.

Pour cela, nous avons utilisé une carte Arduino, 3moteurs CC (courant continu) et 2 shields moteur :


Ensuite, pour faire monter/descendre l’éjecteur le long de la tour, nous avons utilisé un moteur pas à pas ainsi qu’un capteur photosensible, ce qui permet une précision supérieure à celle que nous aurions pu obtenir avec des moteurs CC.

Le guidage de l’éjecteur le long de la tour est effectué par des crémaillères.


En ce qui concerne la tour, elle a été réalisée en CAO sur SolidWorks puis imprimée avec l’imprimante 3D de Polytech Angers.
Lorsque toutes les cartes ont été mises dans la tour, les parois extérieures de celle-ci bougent et la pile de cartes tombe.

Pour cela, nous avons utilisé une carte Arduino et 2 servomoteurs :


PARTIE RANDOMISATION

La partie randomisation des cartes est assurée par un programme qui gère les 3 moteurs CC de l’éjecteur. Pour obtenir un “aléatoire parfait” la base du programme est un pin qu’on laisse dans le vide, personne ne peut donc connaître la valeur de celui-ci.


FONCTIONNEMENT DE LA MAQUETTE

Le maquette suit les étapes suivantes :

  •  Attraper une carte.
  •  Décider de la place où la positionner dans la tour (réalisé par le programme qui gère les moteurs qui servent à attraper les cartes).
  •  Faire monter l’éjecteur.
  •  Éjecter la carte pour la positionner dans la tour.
  •  Faire redescendre l’éjecteur.
  •  Répéter les opérations suivantes jusqu’à ce que toutes les cartes soient positionnées dans la tour.
  •  Une fois la tour pleine, les servomoteurs se trouvant sous les parois de la tour sont actionnés et elles bougent pour laisser tomber les cartes dans le tiroir situé en dessous.


1ère étape : Le système avec les roues attrape une carte puis la guide le long de l’éjecteur.


2ème étape : L’éjecteur se déplace en fonction de la position qui a été attribuée à la carte puis éjecte la carte dans la tour.


3ème étape : Lorsque toutes les cartes ont été mises dans la tour, les servomoteurs font bouger les parois extérieures de celle-ci pour que la pile de carte tombe.

Il n’y a plus qu’à récupérer les cartes (et à jouer, bien évidemment 😉 !)


Voici deux vidéos montrant le fonctionnement de la maquette finale, avec l’éjecteur et la tour :


Nous tenons à remercier notre encadrant de projet, M. Lagrange.

Muscle artificiel via origami

Lien

    Bonjour à tous !

Nous sommes trois étudiants de Peip2, dans le cadre de nos études nous avons choisi de travailler sur les muscles via la technique de l’origami dans le but de trouver de nouvelles formes de liaisons mécaniques. Durant ce projet, nous avons été accompagné par M. Verron.

Les muscles artificiels via origami sont des objets techniques imaginés par un travail collaboratif entre l’université d’Harvard et du MIT. Créés dans l’objectif de trouver une alternative aux moteurs électriques couramment utilisés, ces muscles pourraient être une solution en terme de rendement et de masse de système.

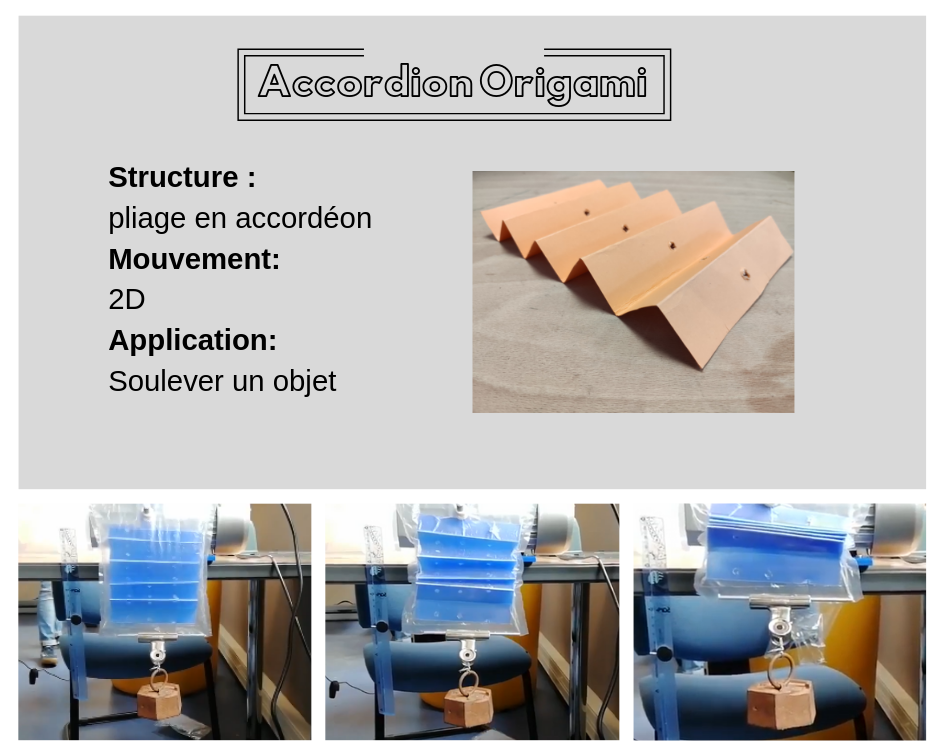
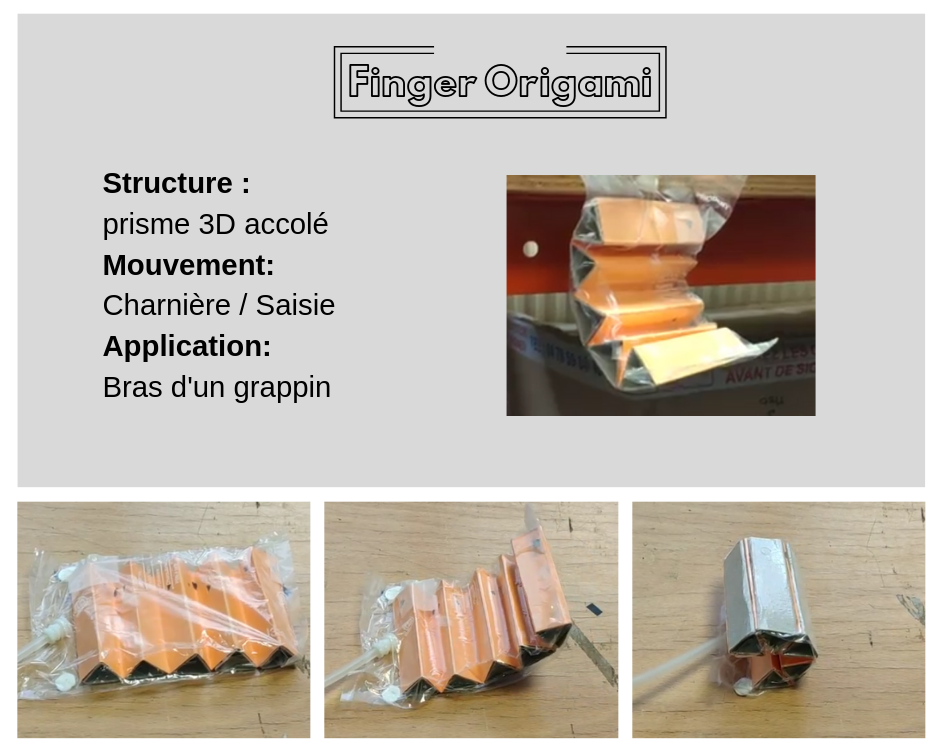
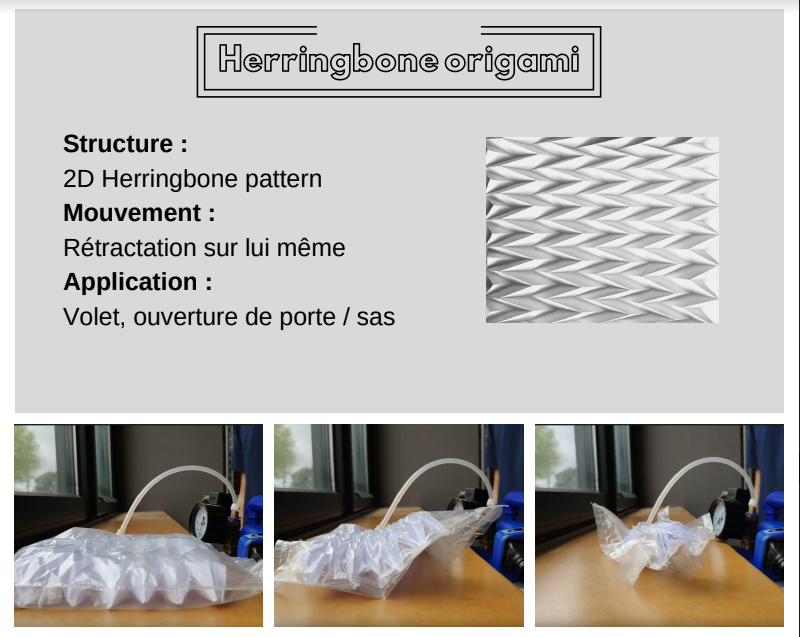
La première étape de ce projet était de s’approprier les travaux déjà entamés du MIT afin de comprendre les principes de base de la mécanique des fluides et de la mécanique du solide. Le but étant de s’approprier les mouvements créés par les différentes formes origamiques.

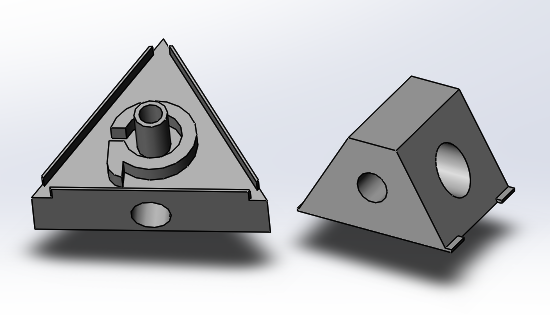
Pendant ce projet, nous avons décidé de travailler sur plusieurs formes d’origami afin de créer différents mouvements pour nos prototypes. En expérimentant tout d’abord avec des matériaux de récupération, nous nous sommes ensuite aidé du logiciel solidworks pour la modélisation des embouts et des structures internes au muscle.

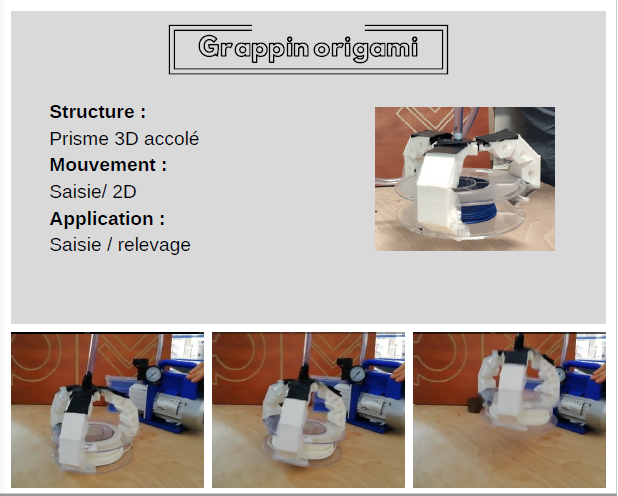
Embout Grappin triangle et trapèze pour la structure.

Embout Grappin triangle et trapèze pour la structure.

Les prototypes que nous avons expérimentés sont construits de la manière suivante :

Conclusion :
Nous avons été très satisfait de ce projet tout au long de son déroulement. Il a représenté pour nous un défi technique intéressant car nous voulions créer des muscles intéressants technologiquement mais aussi visuellement. Le coté démonstratif était important car nous pensons qu’il serait intéressant de présenter de tels objets lors des portes ouvertes de l’école pour représenter l’option QIF.