Projet : Liaisons cinématiques LEGO®

Conception de pièces de liaisons adaptables sur pièces LEGO®
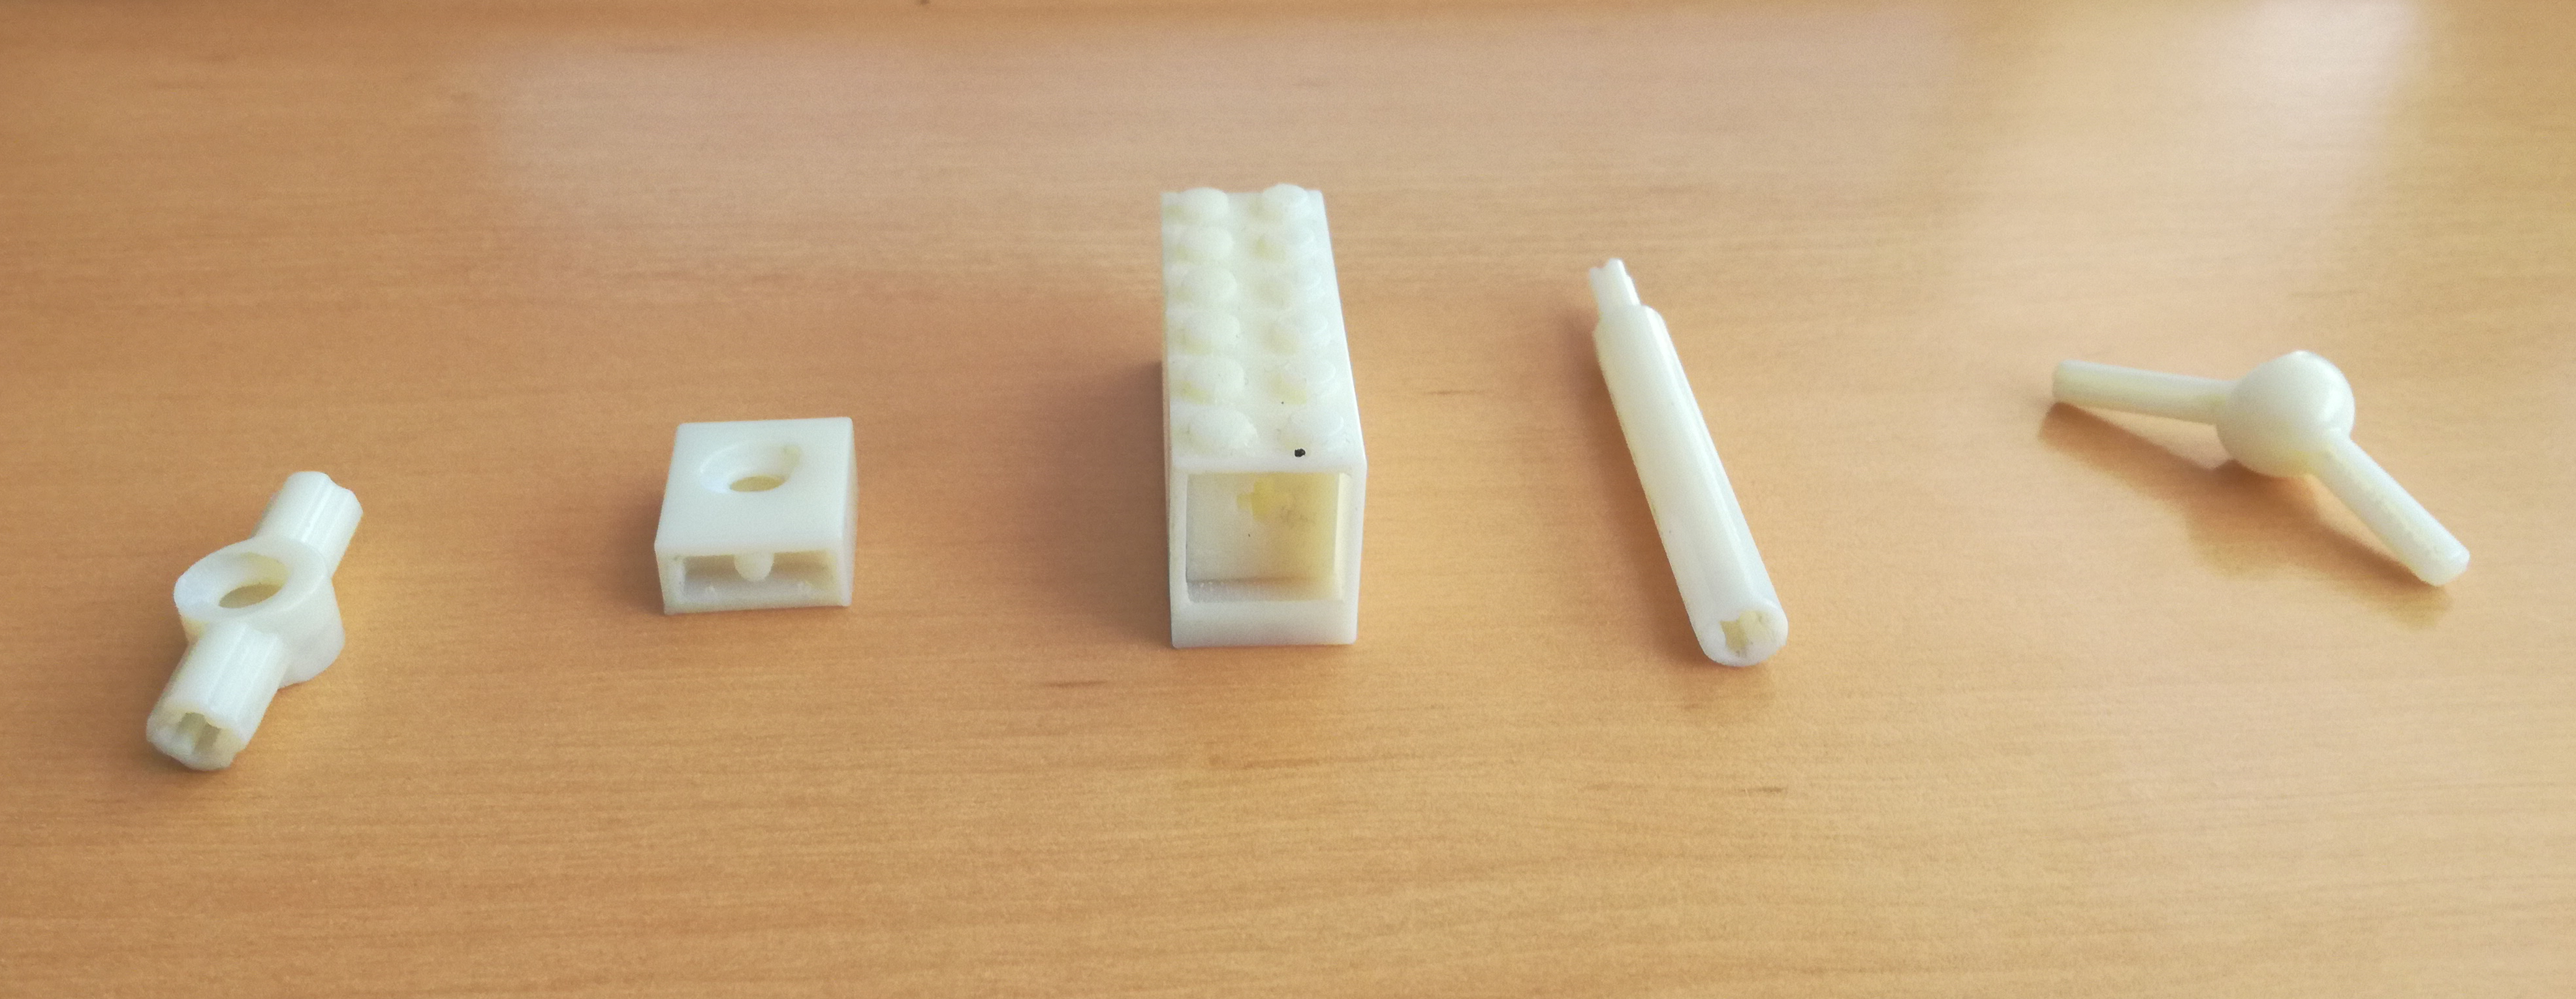
Rendu final des pièces

Rendu final des pièces

Nous sommes 3 élèves : Felix Bessonneau, Colin Fléchard et Dorian Clermont, issus du cycle préparatoire de l’ISTIA en 2ème année en charge d’un projet :
Ce projet Ei2 sur les liaisons mécaniques LEGO® s’inscrit dans le cadre de notre 4ème semestre, dans l’unité d’étude n°5 : Projets de conception.
Il fait suite aux difficultés rencontrées lors des cours de Génie Mécanique de 3ème année qui utilisaient les LEGO® afin de faciliter la compréhension des schémas cinématiques : en effet certaines liaisons n’étaient pas réalisables de façon simple.
Il s’agit là donc de travailler sur des LEGO® : quoi de plus amusant que ça ?
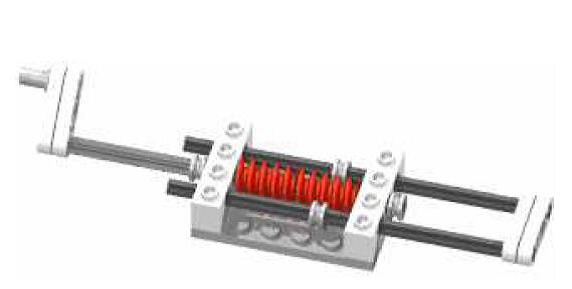
Modélisation complexe d’une liaison hélicoïdale en LEGO

Modélisation complexe d’une liaison hélicoïdale en LEGO

La liaison glissière :
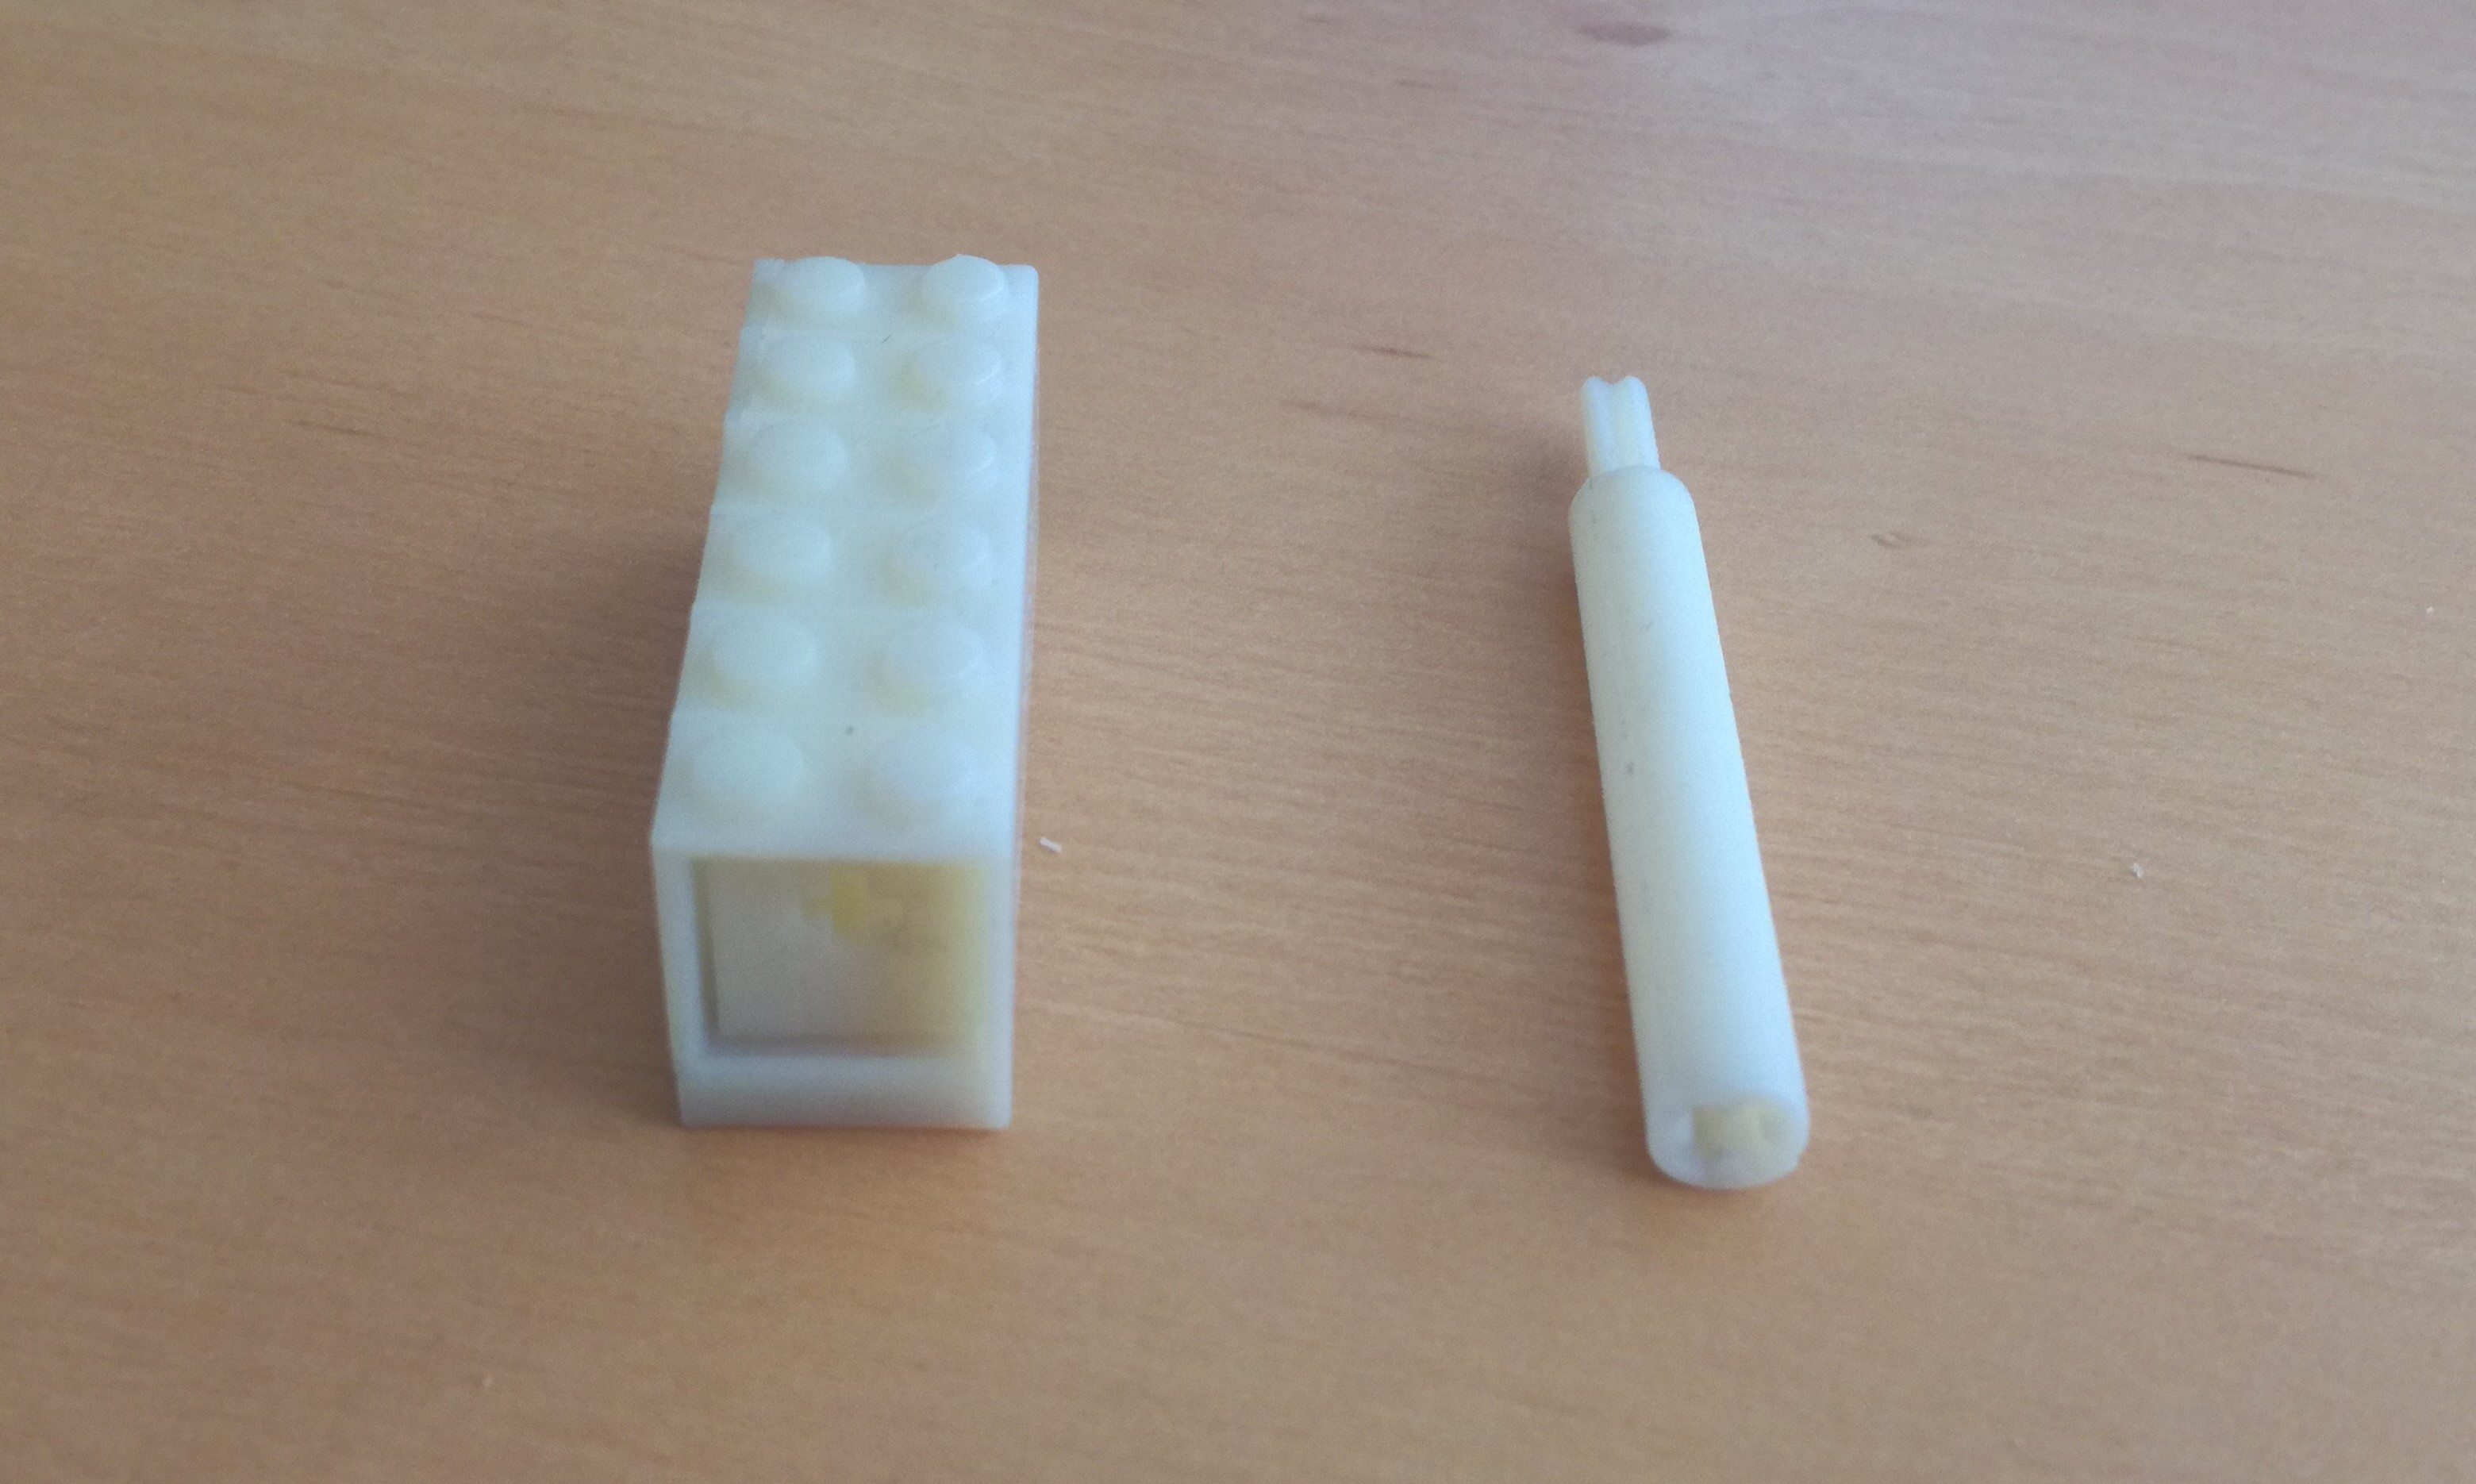
La première idée était de faire une pièce compatible avec les pièces classiques de Lego®. Le premier prototype consistait donc à faire une longue brique creuse avec à l’intérieur une pièce qui coulissait afin de jouer le rôle de glissière. Cette pièce pouvait accueillir une barre en croix. Ainsi la barre était guidée dans la brique ce qui réalisait bien une liaison. Cependant le guidage laissait à désirer et nous avons décidé de nous orienter sur une compatibilité “Lego® Technic”. Il fallait donc repartir de zéro pour créer une nouvelle pièce plus simple. La nouvelle idée était d’avoir une pièce capable de guider une barre en croix avec une seule pièce. Nous avons donc pensé à une cavité capable de guider la barre en croix et en même temps de s’accrocher à une prise femelle cruciforme.
Liaisons glissières (à droite la pièce finale)

Liaisons glissières (à droite la pièce finale)

La liaison hélicoïdale :

Tout comme la liaison glissière, l’idée première était de partir sur un bâti adapté aux briques Lego® avec en son centre un perçage de forme hélicoïdale. La première difficulté a été d’adapter ce perçage à la vis sans fin déjà existante dans les pièces Lego®. Une fois la pièce finalisée (et de nombreux essais infructueux) nous avons décidé en même temps que pour la glissière de refaire le bâti pour le rendre compatible aux Lego® Technic.
Pour cela nous avons opté pour 2 prises femelles cruciforme de chaque côté du perçage, ce qui est beaucoup plus économique niveau matière, et plus stable dans un montage.
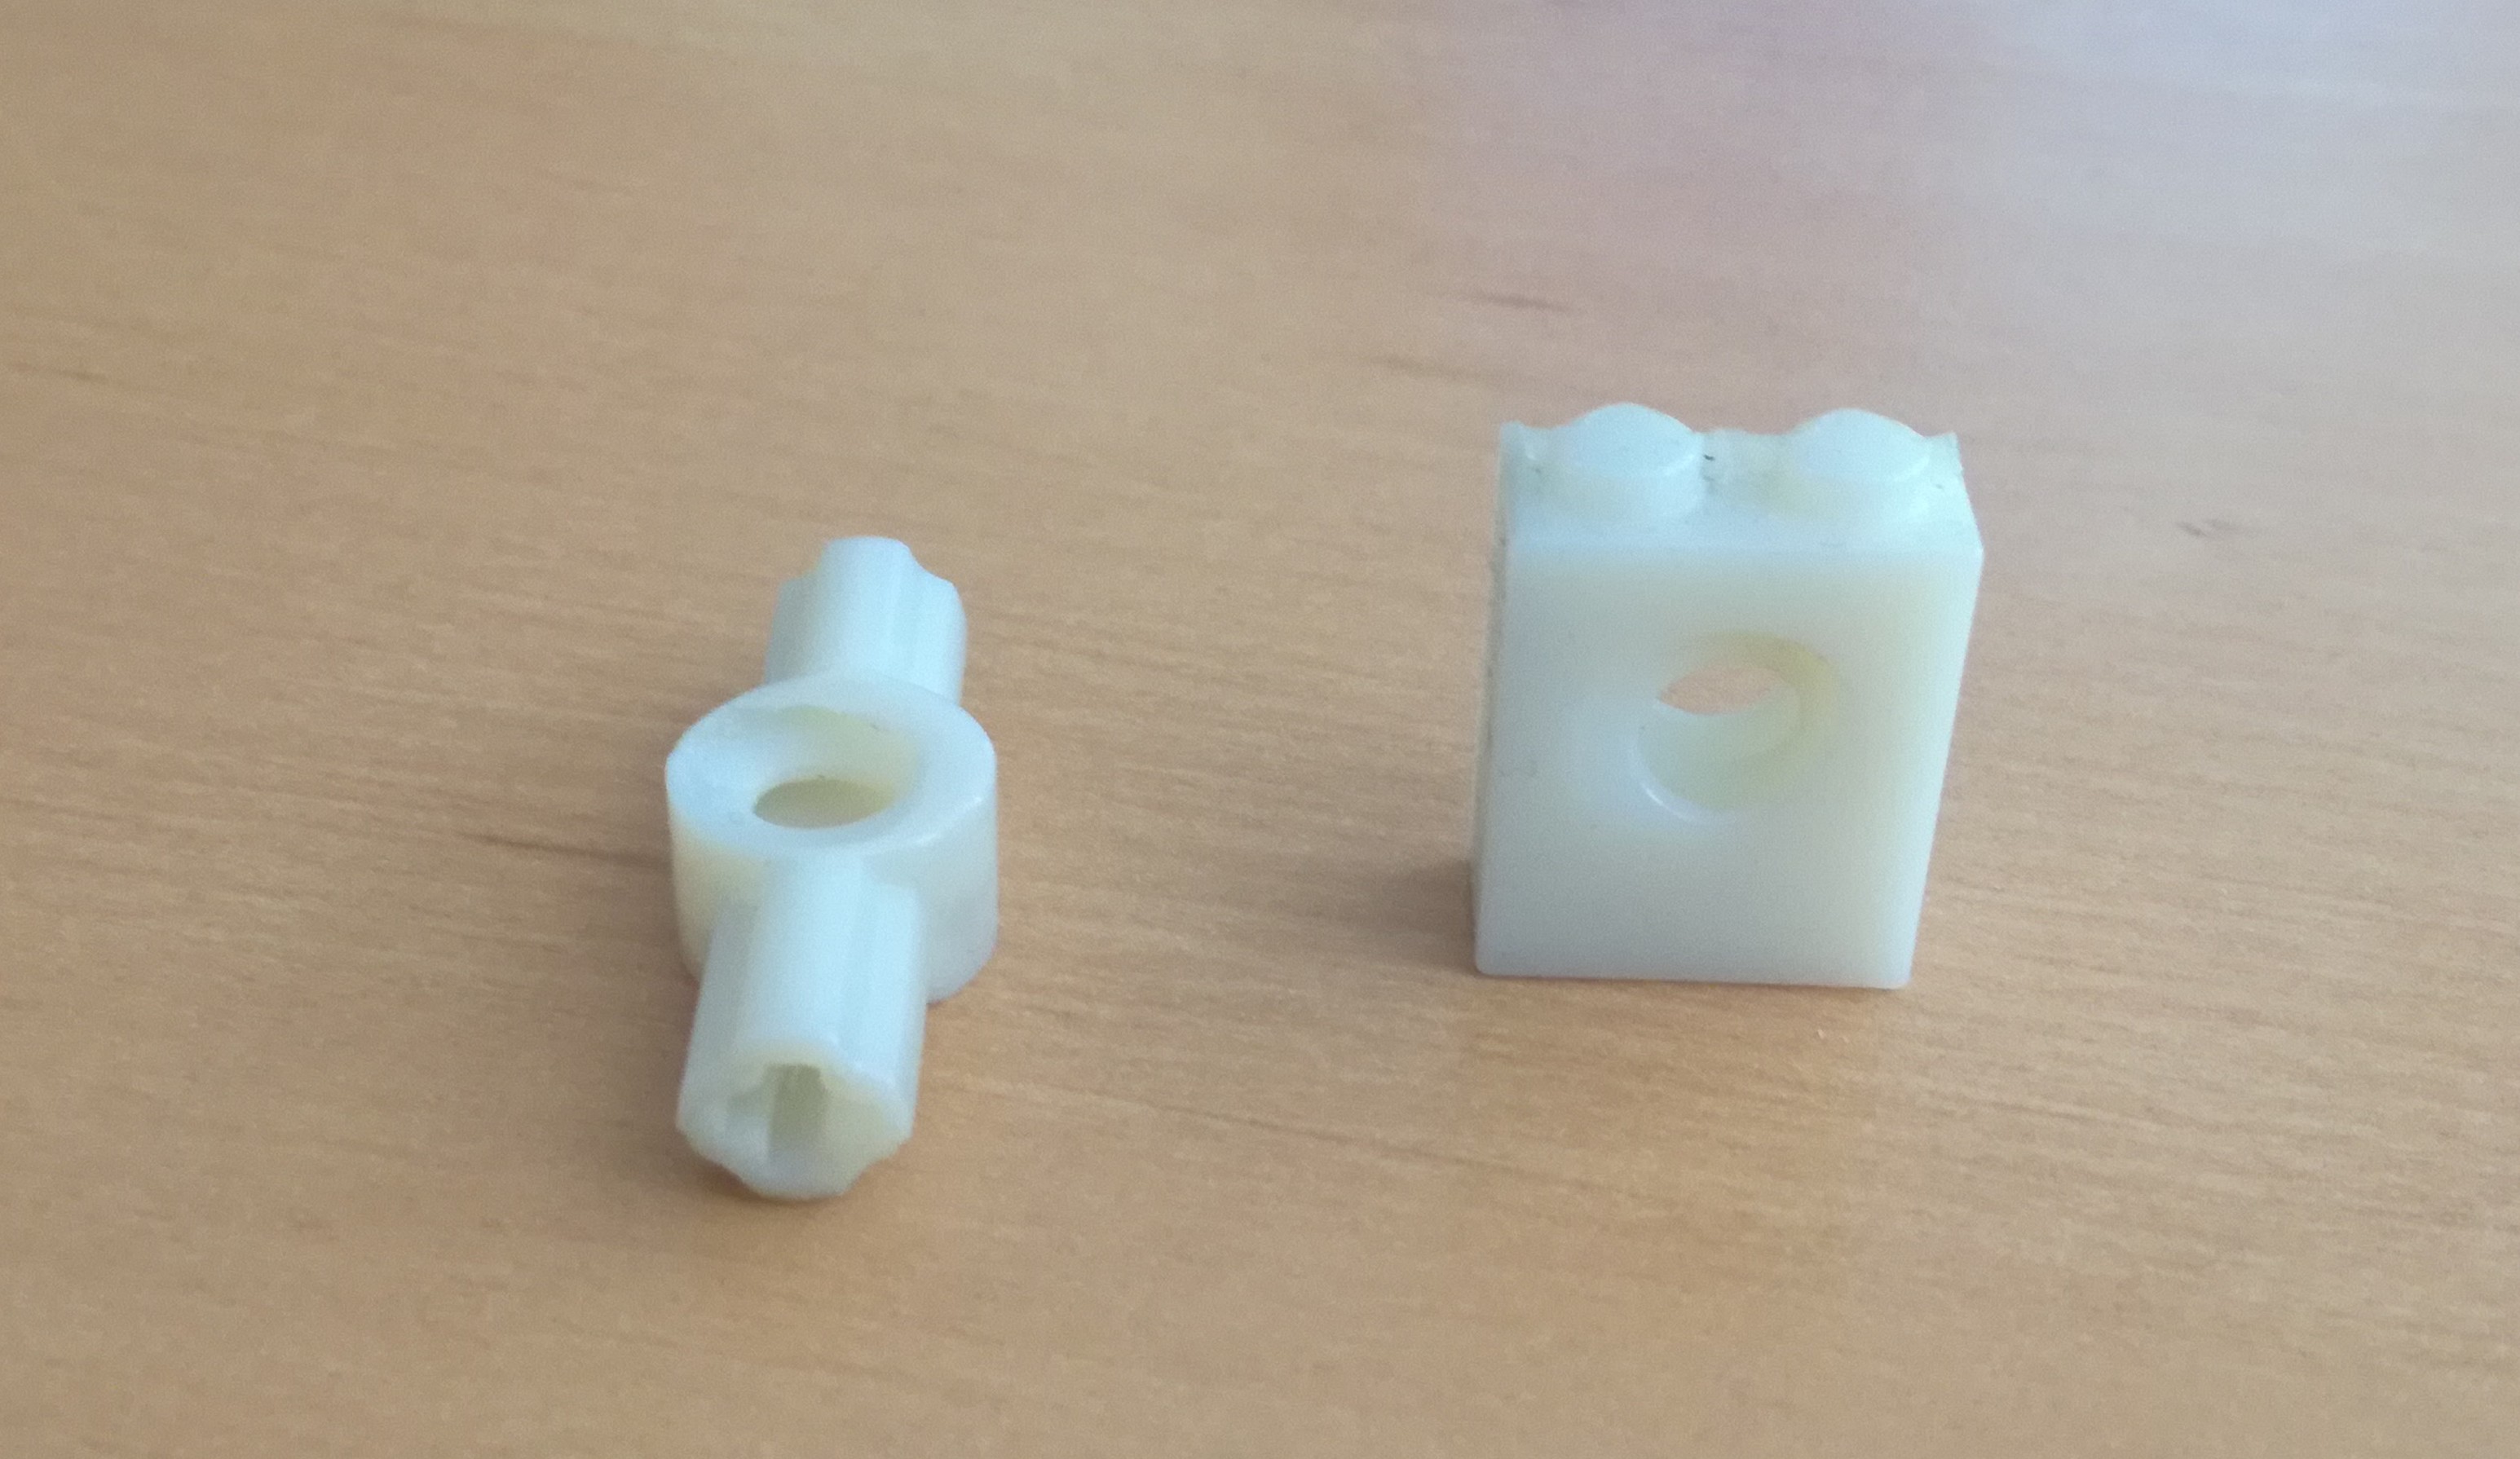
Liaisons hélicoïdales (à gauche la pièce finale)

Liaisons hélicoïdales (à gauche la pièce finale)

La liaison rotule :

La liaison rotule faisait partie des liaisons existantes en Lego® mais sous forme inadaptée à la modélisation de mécanisme. En effet il existe des sortes de rotule chez certains modèles de Lego® comme les Bionicles pour ne citer qu’une gamme de produit, mais celles-ci n’offrent pas un mouvement efficace ou une adaptabilité optimale.
Pour la création de cette liaison, notre idée fut de créer une sphère et un socle emboîtés l’une dans l’autre. Nous savions que l’imprimante 3D permettait l’impression d’une pièce dans une autre, nous en avons donc profité. Pour l’adaptabilité de cette pièce nous avons choisis des embouts cruciformes mâles pour la sphère et le socle. Nous avions trouvé les dimensions Lego® des pièces cruciformes mâles sur internet, nous les avons donc reportées sur Solidworks. La difficulté principale était la détermination du jeu entre la sphère et son socle, celui-ci devait être assez grand pour que la matière friable de l’imprimante 3D puisse être retirée mais assez petit pour empêcher les deux pièces de se séparer l’une de l’autre trop aisément.
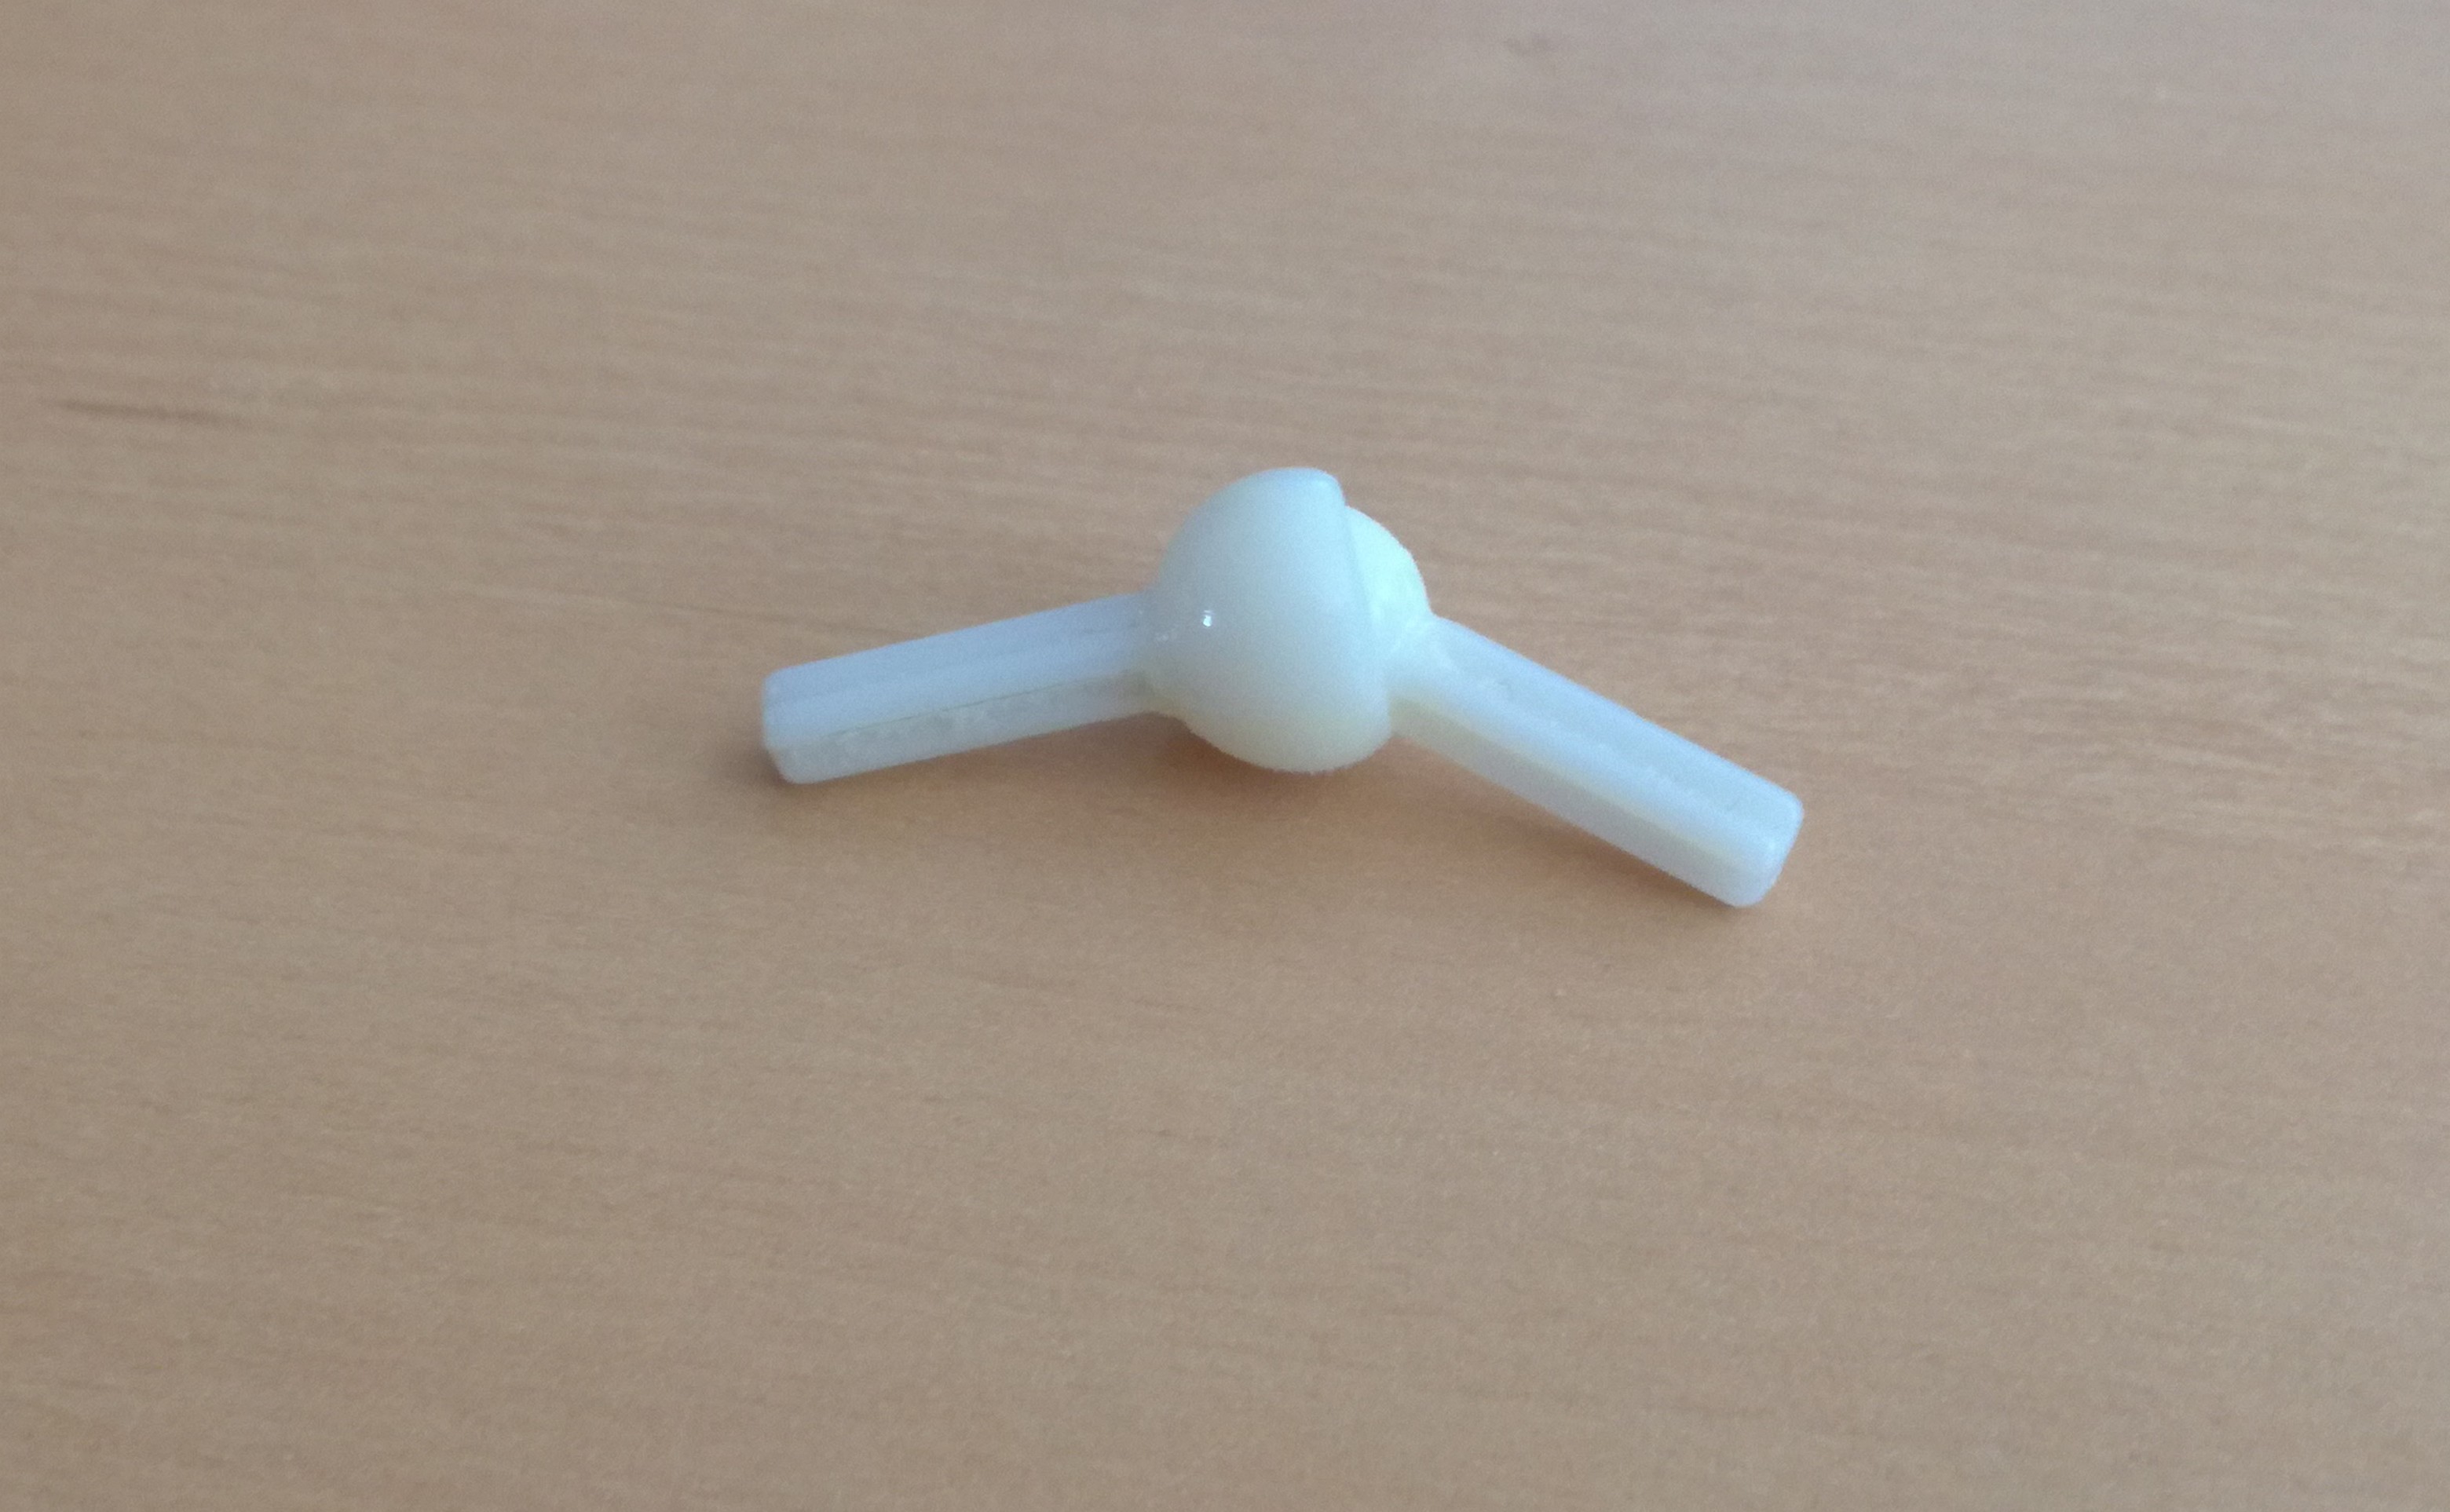
Liaison rotule

Liaison rotule

Difficultés et problèmes rencontrées :

Evidemment nous avons dû faire face à plusieurs problèmes : par exemple lors de l’impression, ou lors de la gestion du jeu des pièces (par exemple pour la glissière : la pièce intérieure devait pouvoir coulisser dans le bâti sans problème).
Nous avons aussi eu quelques difficultés : notamment la complexité des pièces à concevoir sur SolidWorks (perçage de la pièce hélicoïdale).
Nous avons également eu des soucis au niveau de l’impression, comme une coupure de courant, ou encore une erreur d’impression inexpliquée, que vous pouvez voir ci dessous:
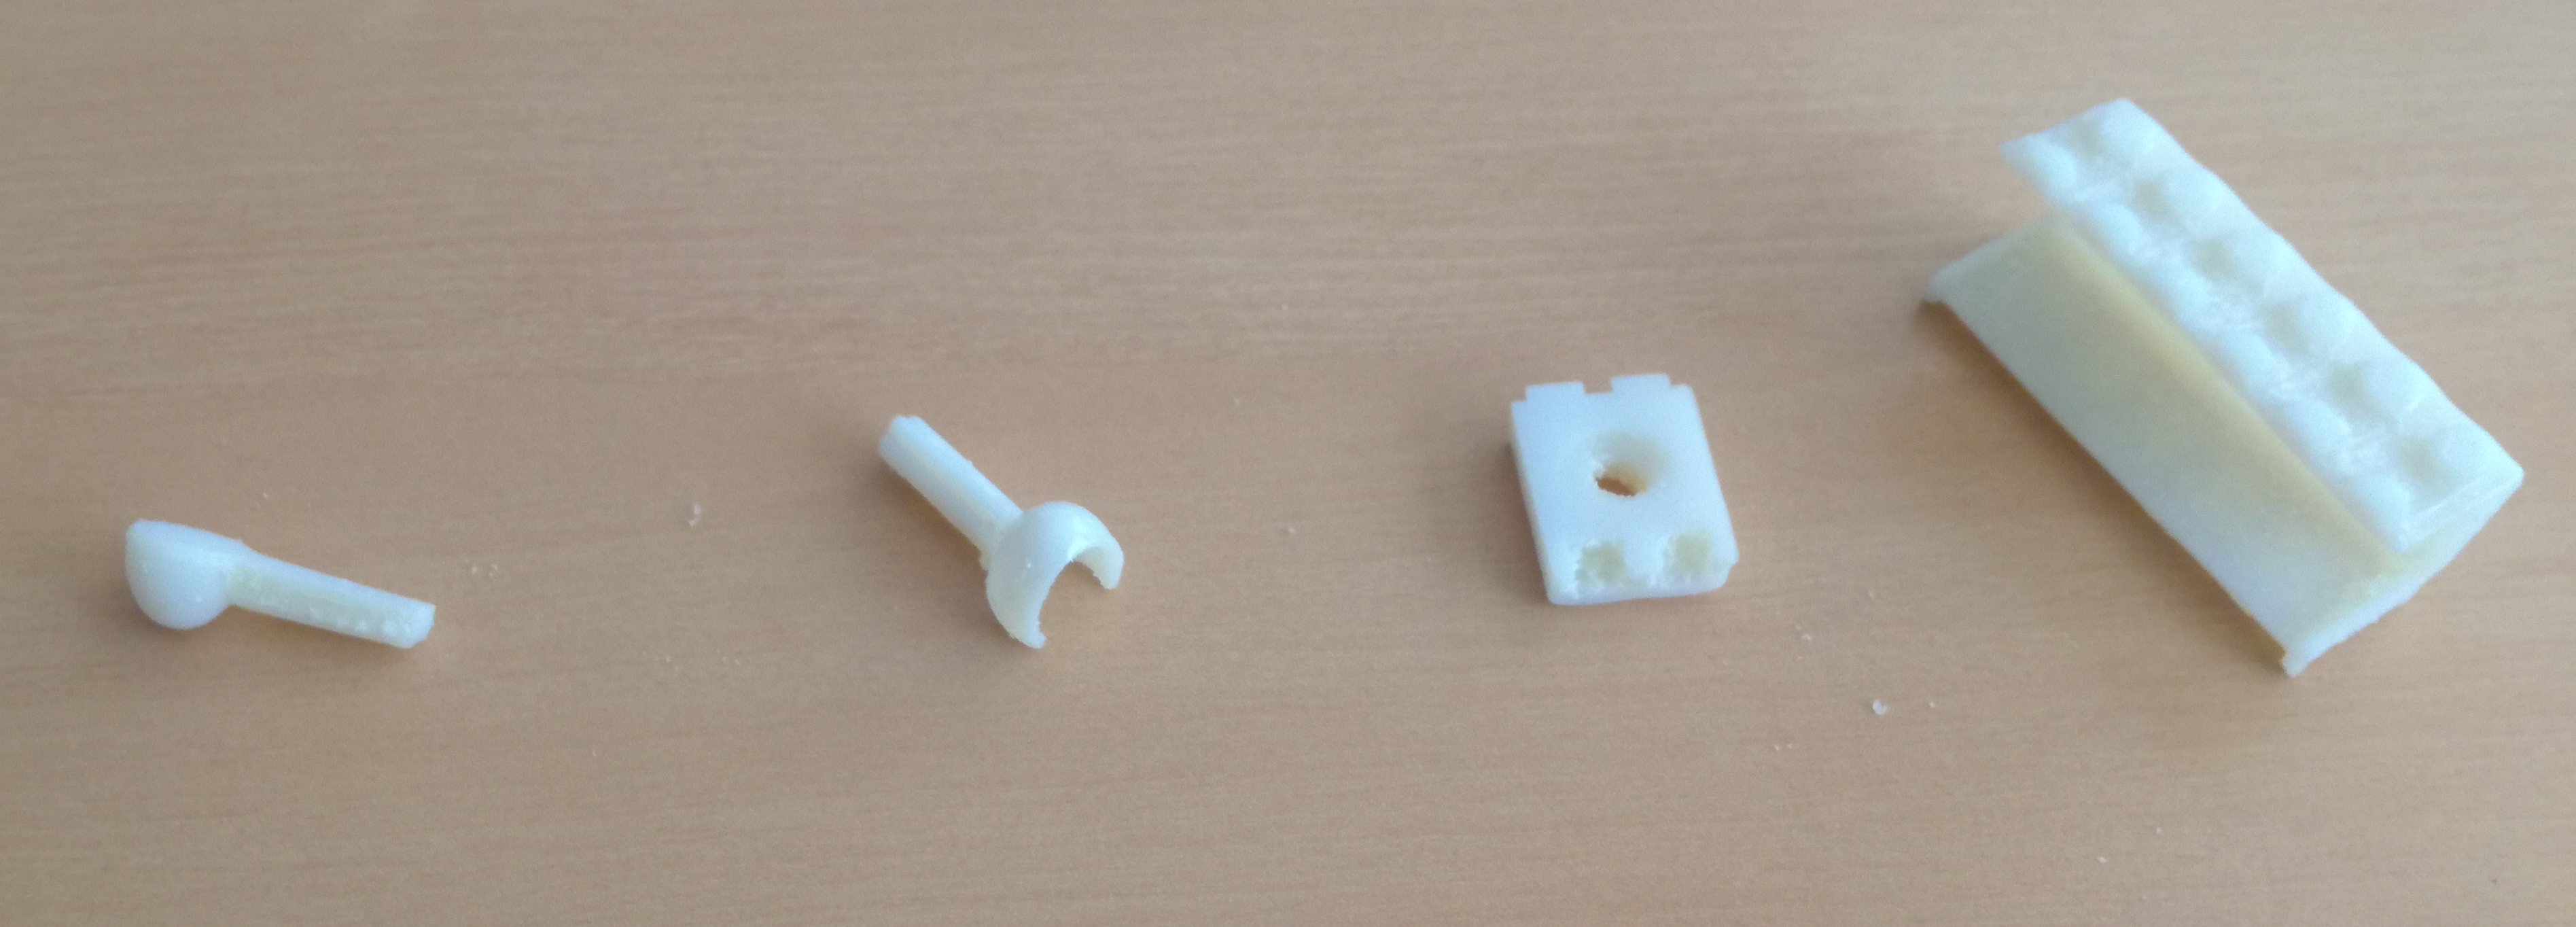
Pièces mal imprimées (quasiment coupées en deux)

Pièces mal imprimées
(quasiment coupées en deux)

Les différents montages réalisés :

Pour la première phase de recherche des liaisons complexes, nous avons dû effectuer certains montages mécaniques plus ou moins basiques. Pour cela nous avions à notre disposition plusieurs schémas cinématiques, tel que la cale réglable, le sinusmatic, la pince schrader, ou encore un système de pompe à piston.
Nous avons passé quelques heures à réaliser ces schémas afin d’étudier quelles liaisons allions-nous devoir concevoir. C’est ainsi que nous avons remarqué que la glissière et la rotule étaient difficiles à modéliser sur le sinusmatic par exemple.
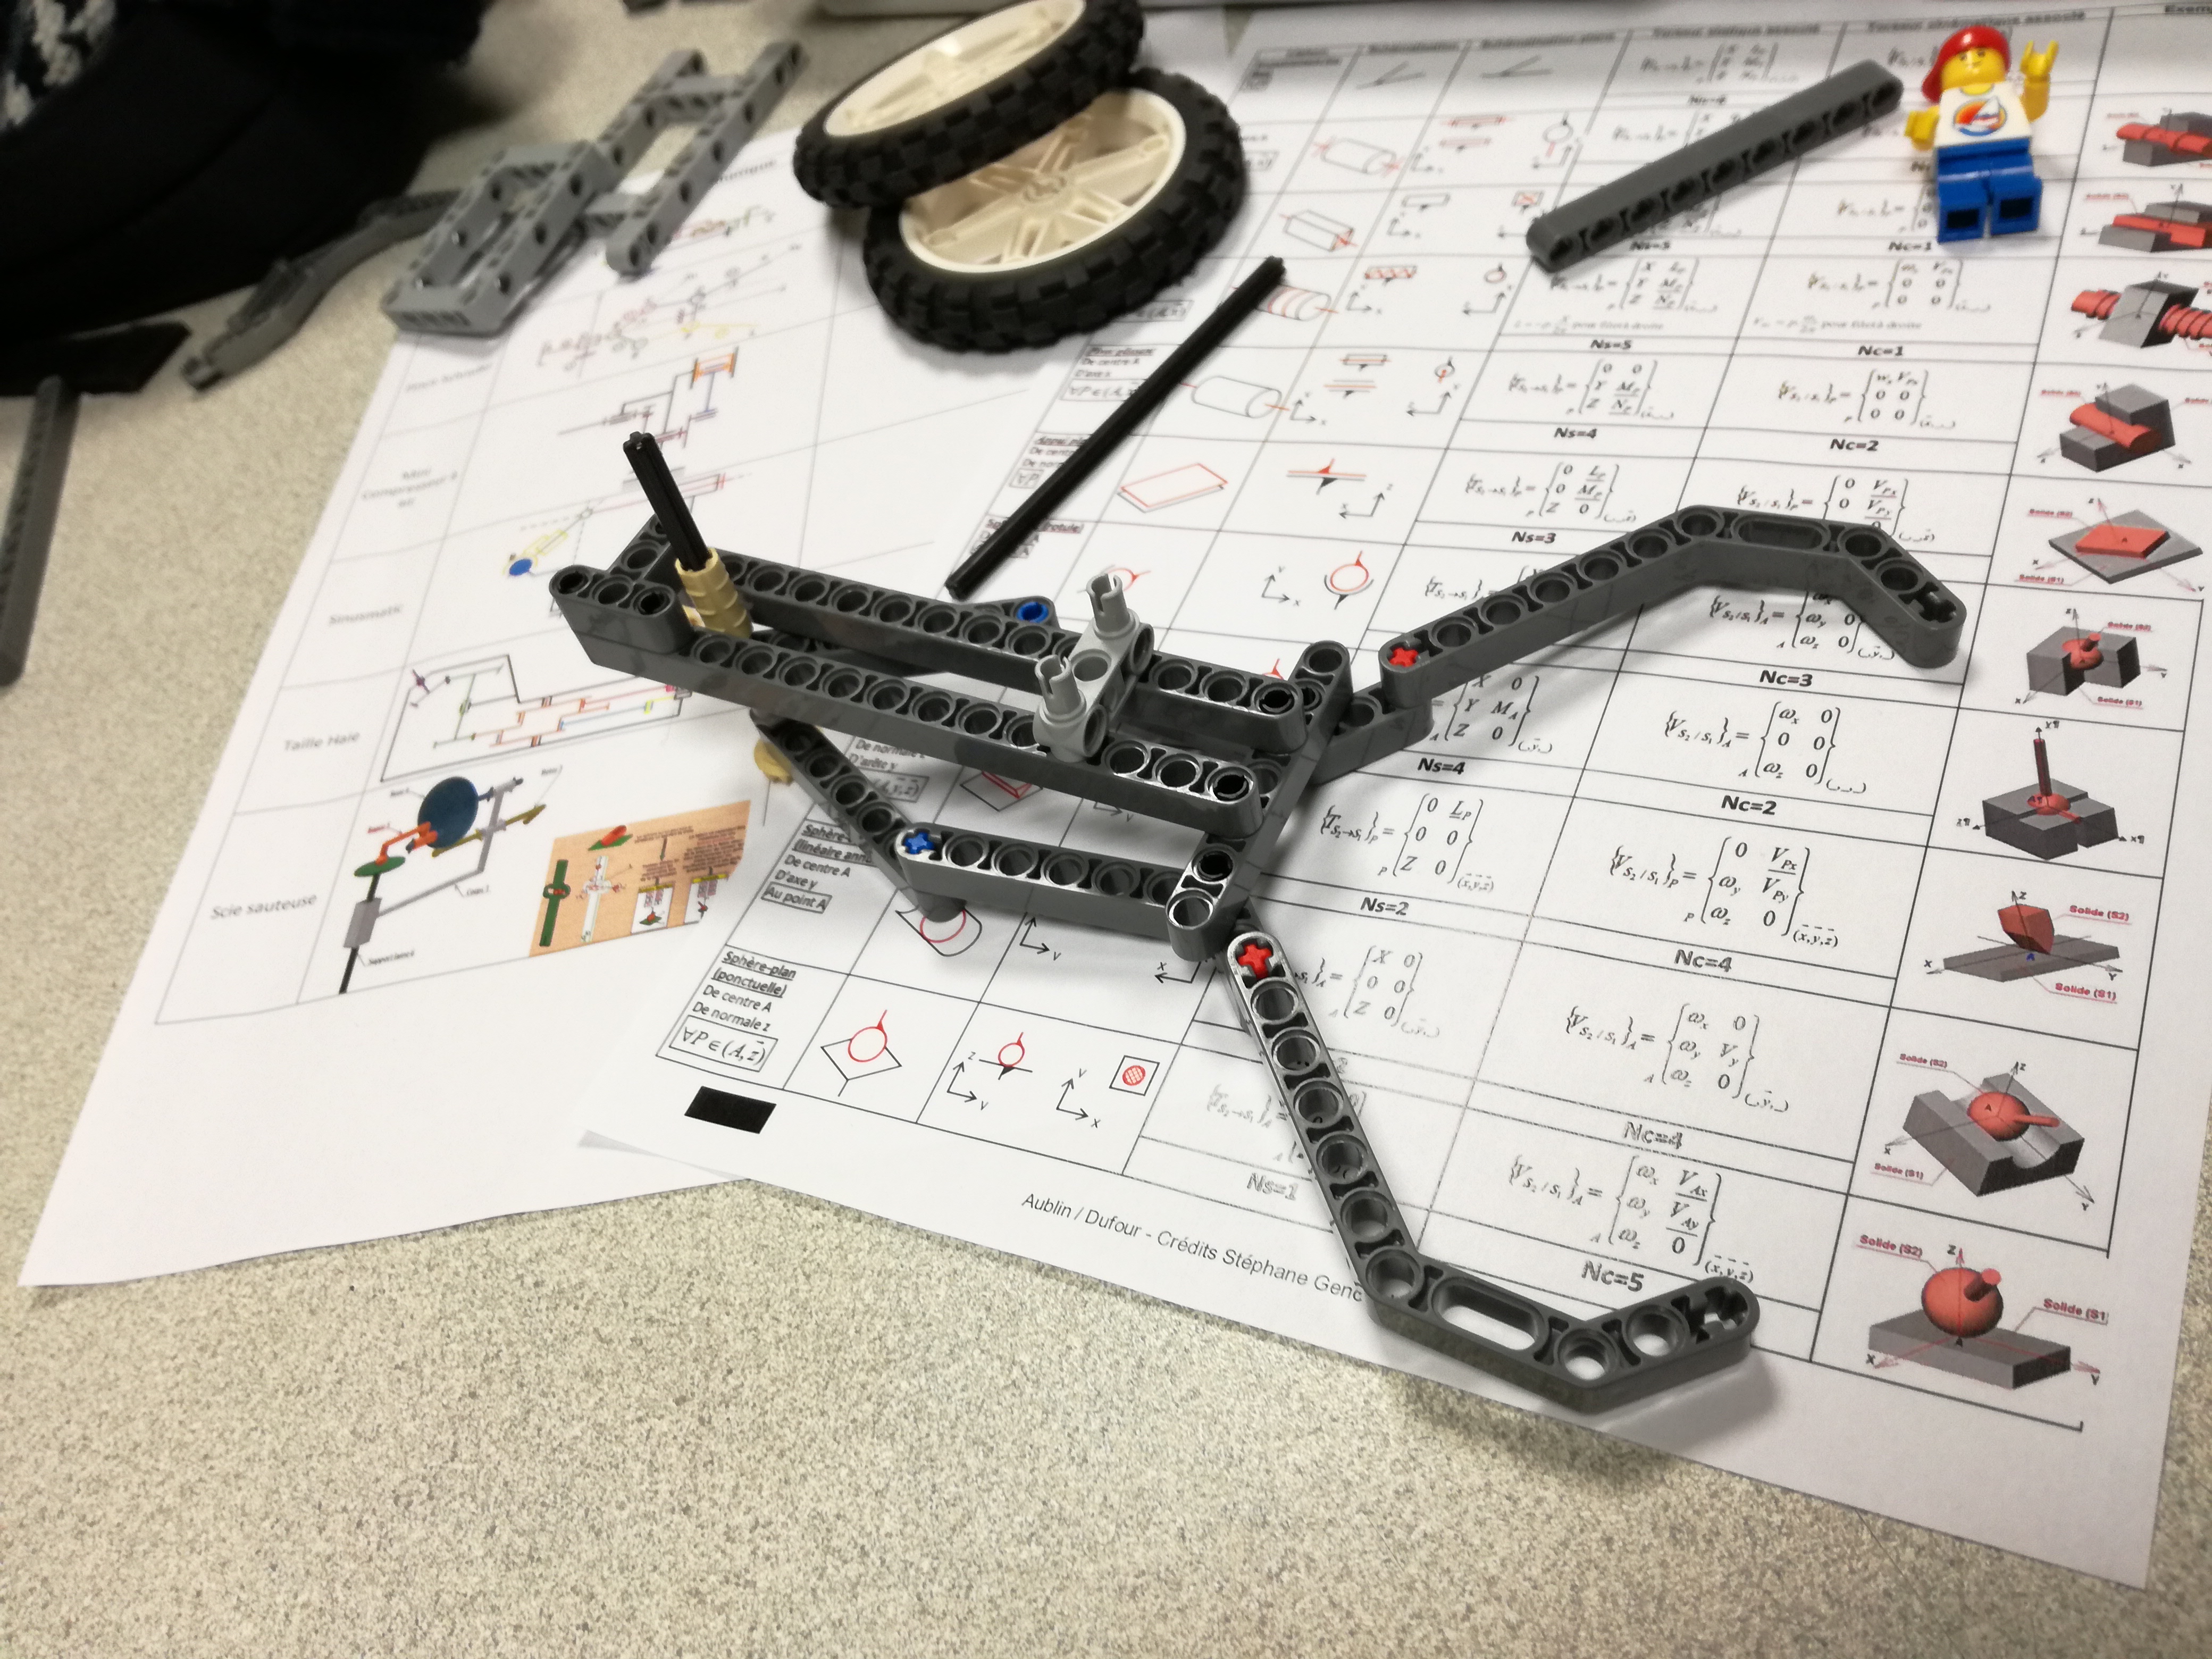
Exemple du montage : Pince Schrader
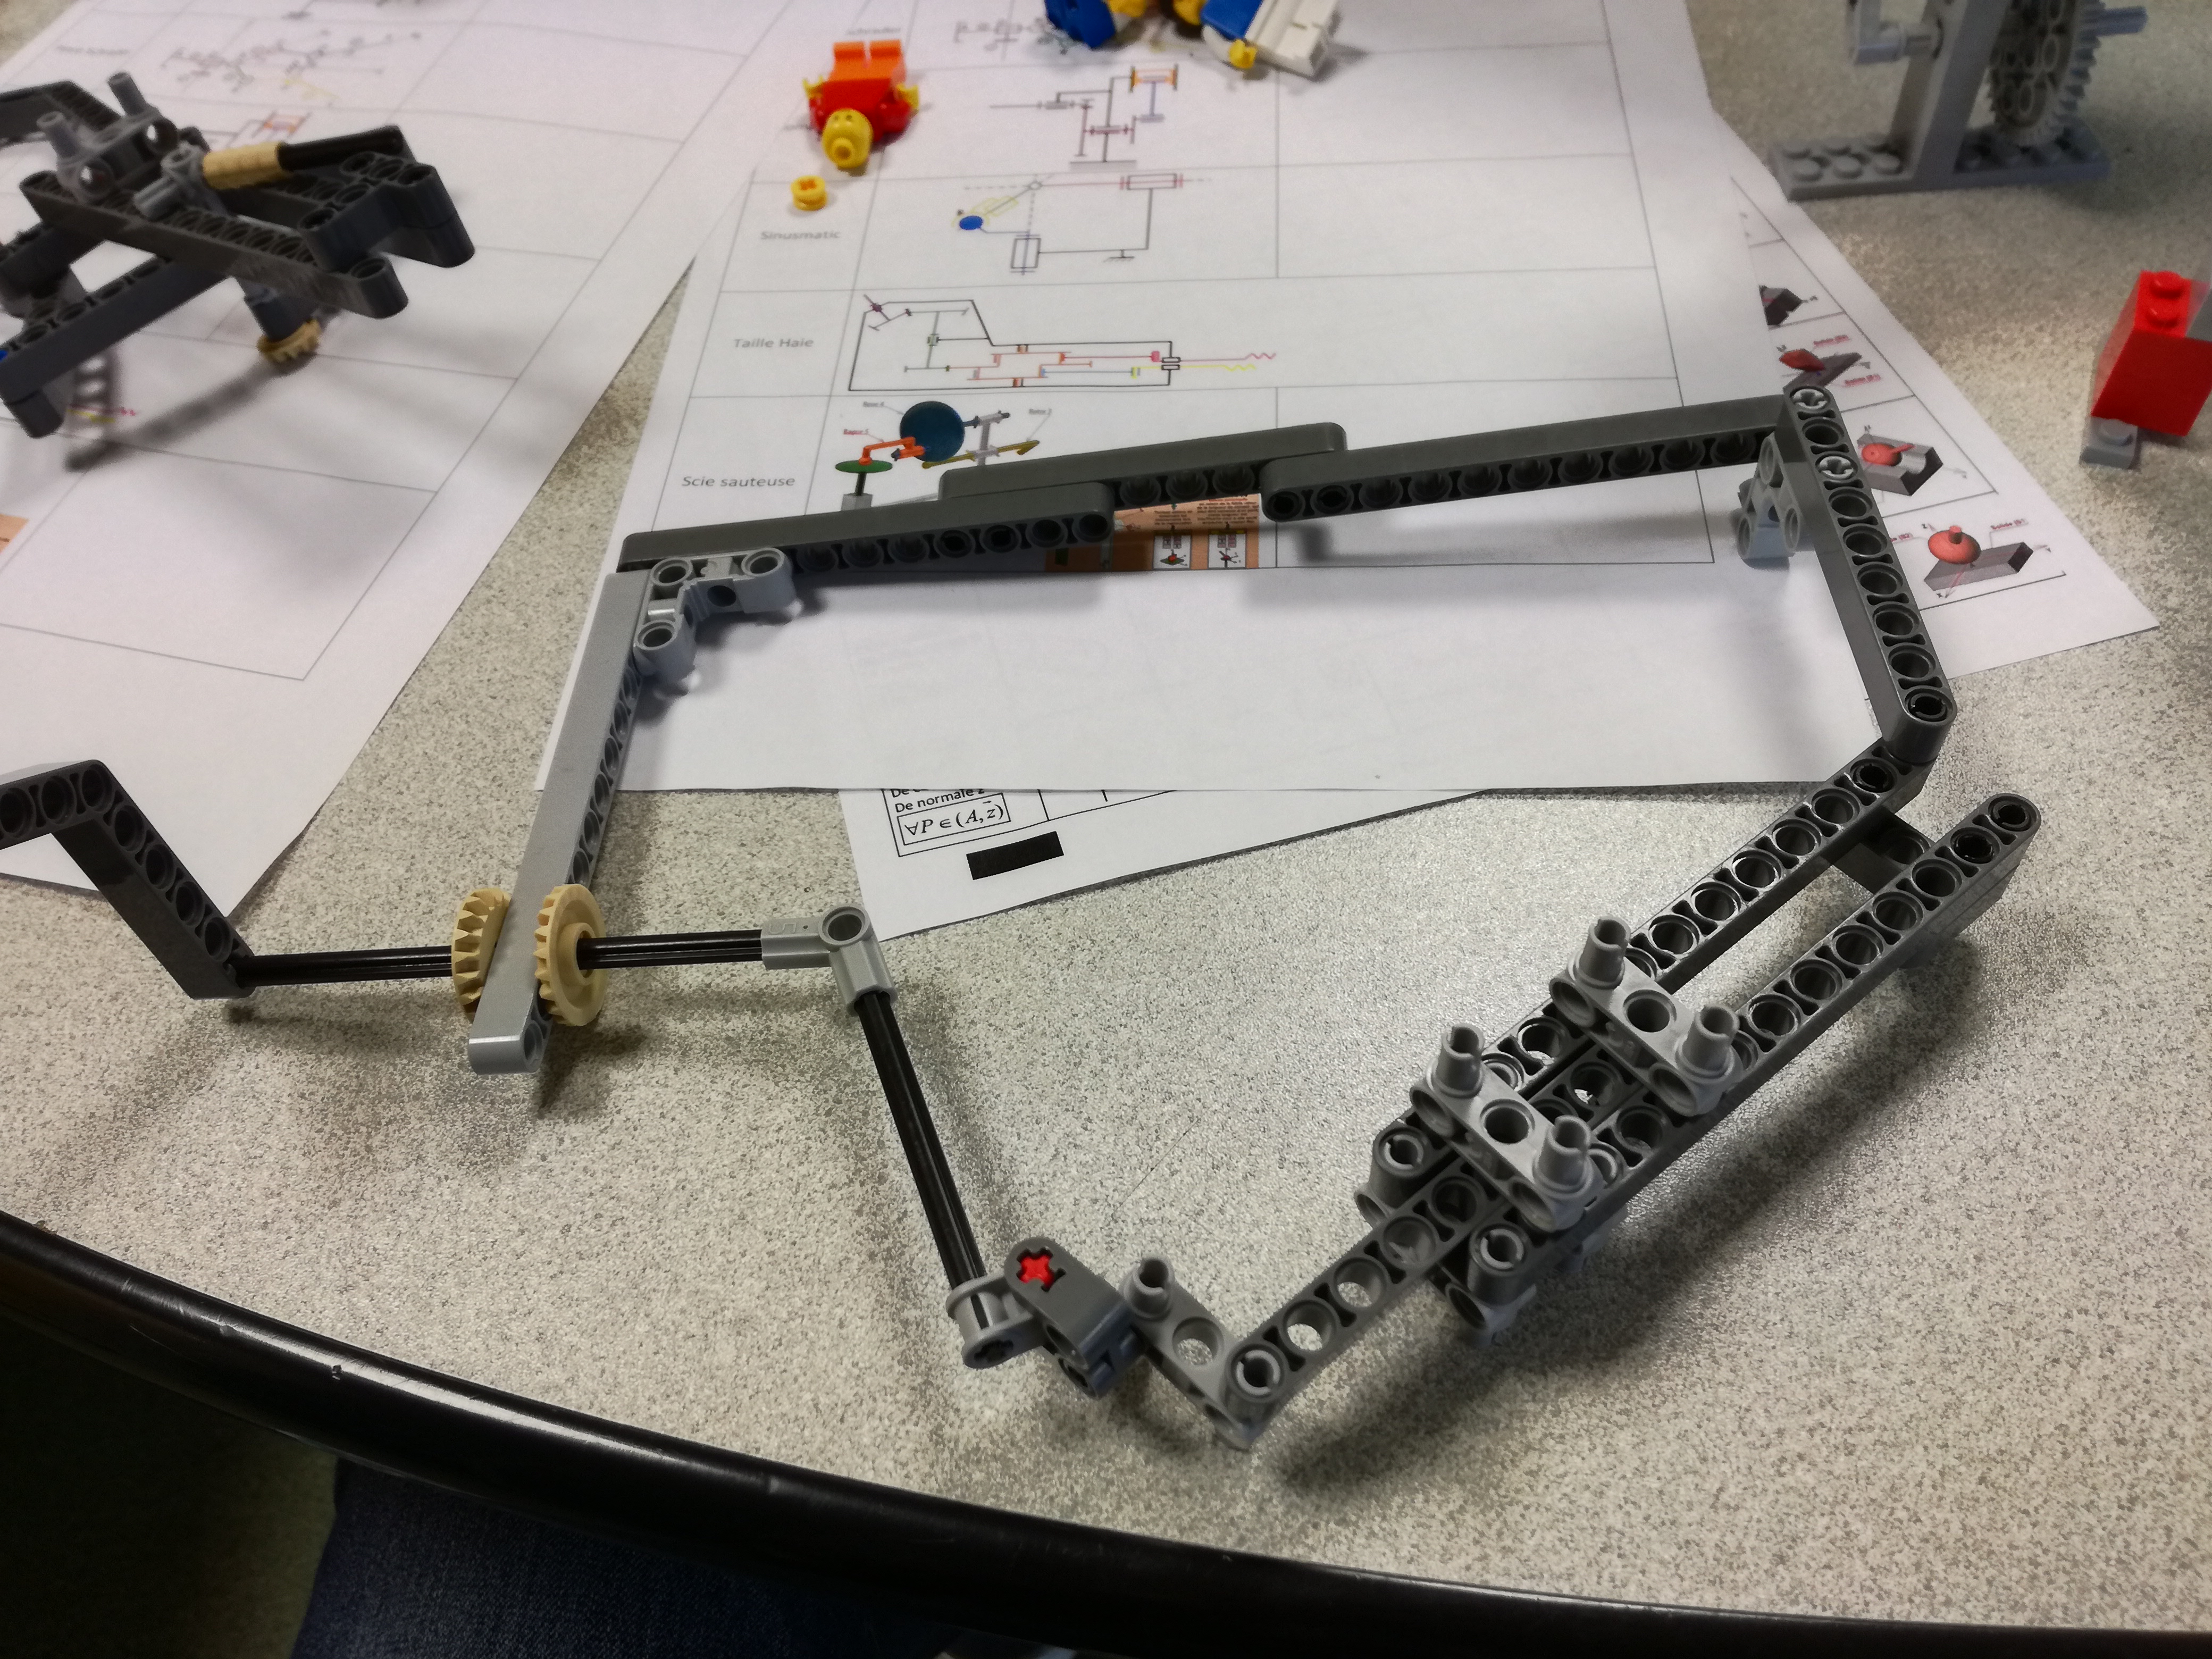
Exemple du montage :
Pince Schrader

Complexité visible de la rotule & glissière
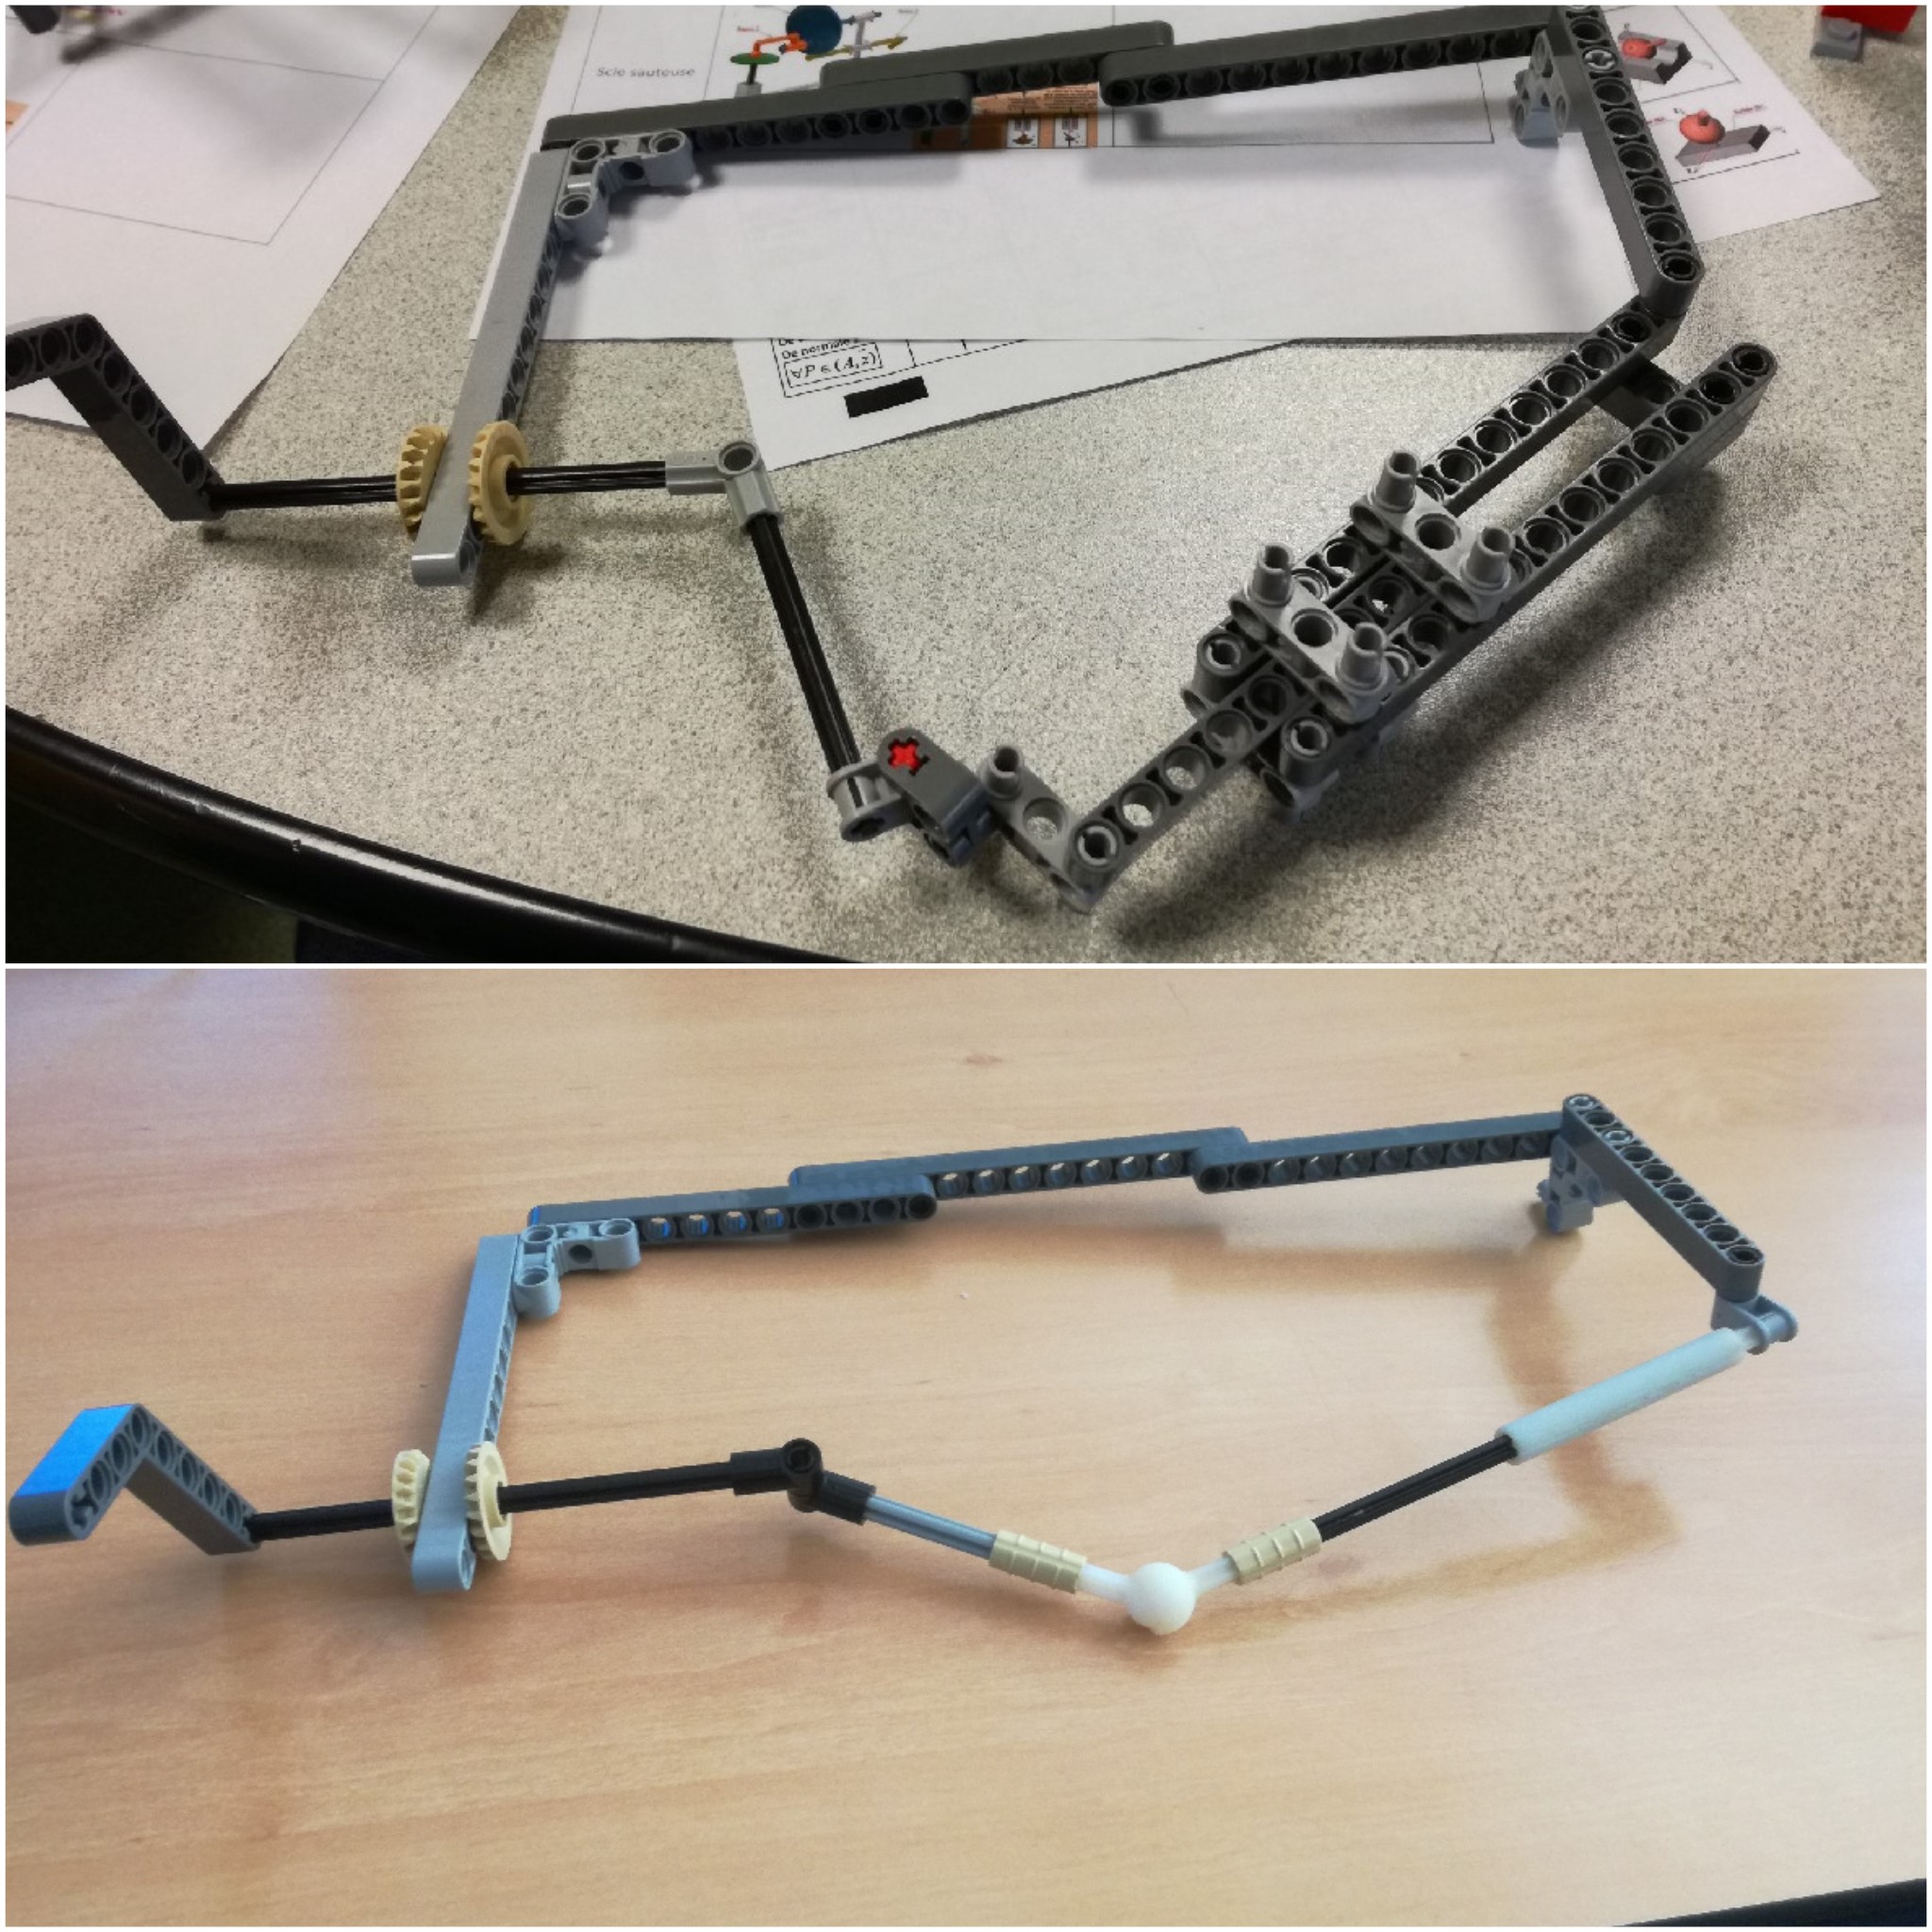
Complexité visible de la rotule & glissière

Et afin de vérifier que nos pièces conçues remplissaient leur rôle, nous avons refait quelques uns de ces montages afin de montrer qu’ils étaient plus simples à construire.
Sinusmatic :  Montage initial montage final

Sinusmatic :
Montage initial
Montage final
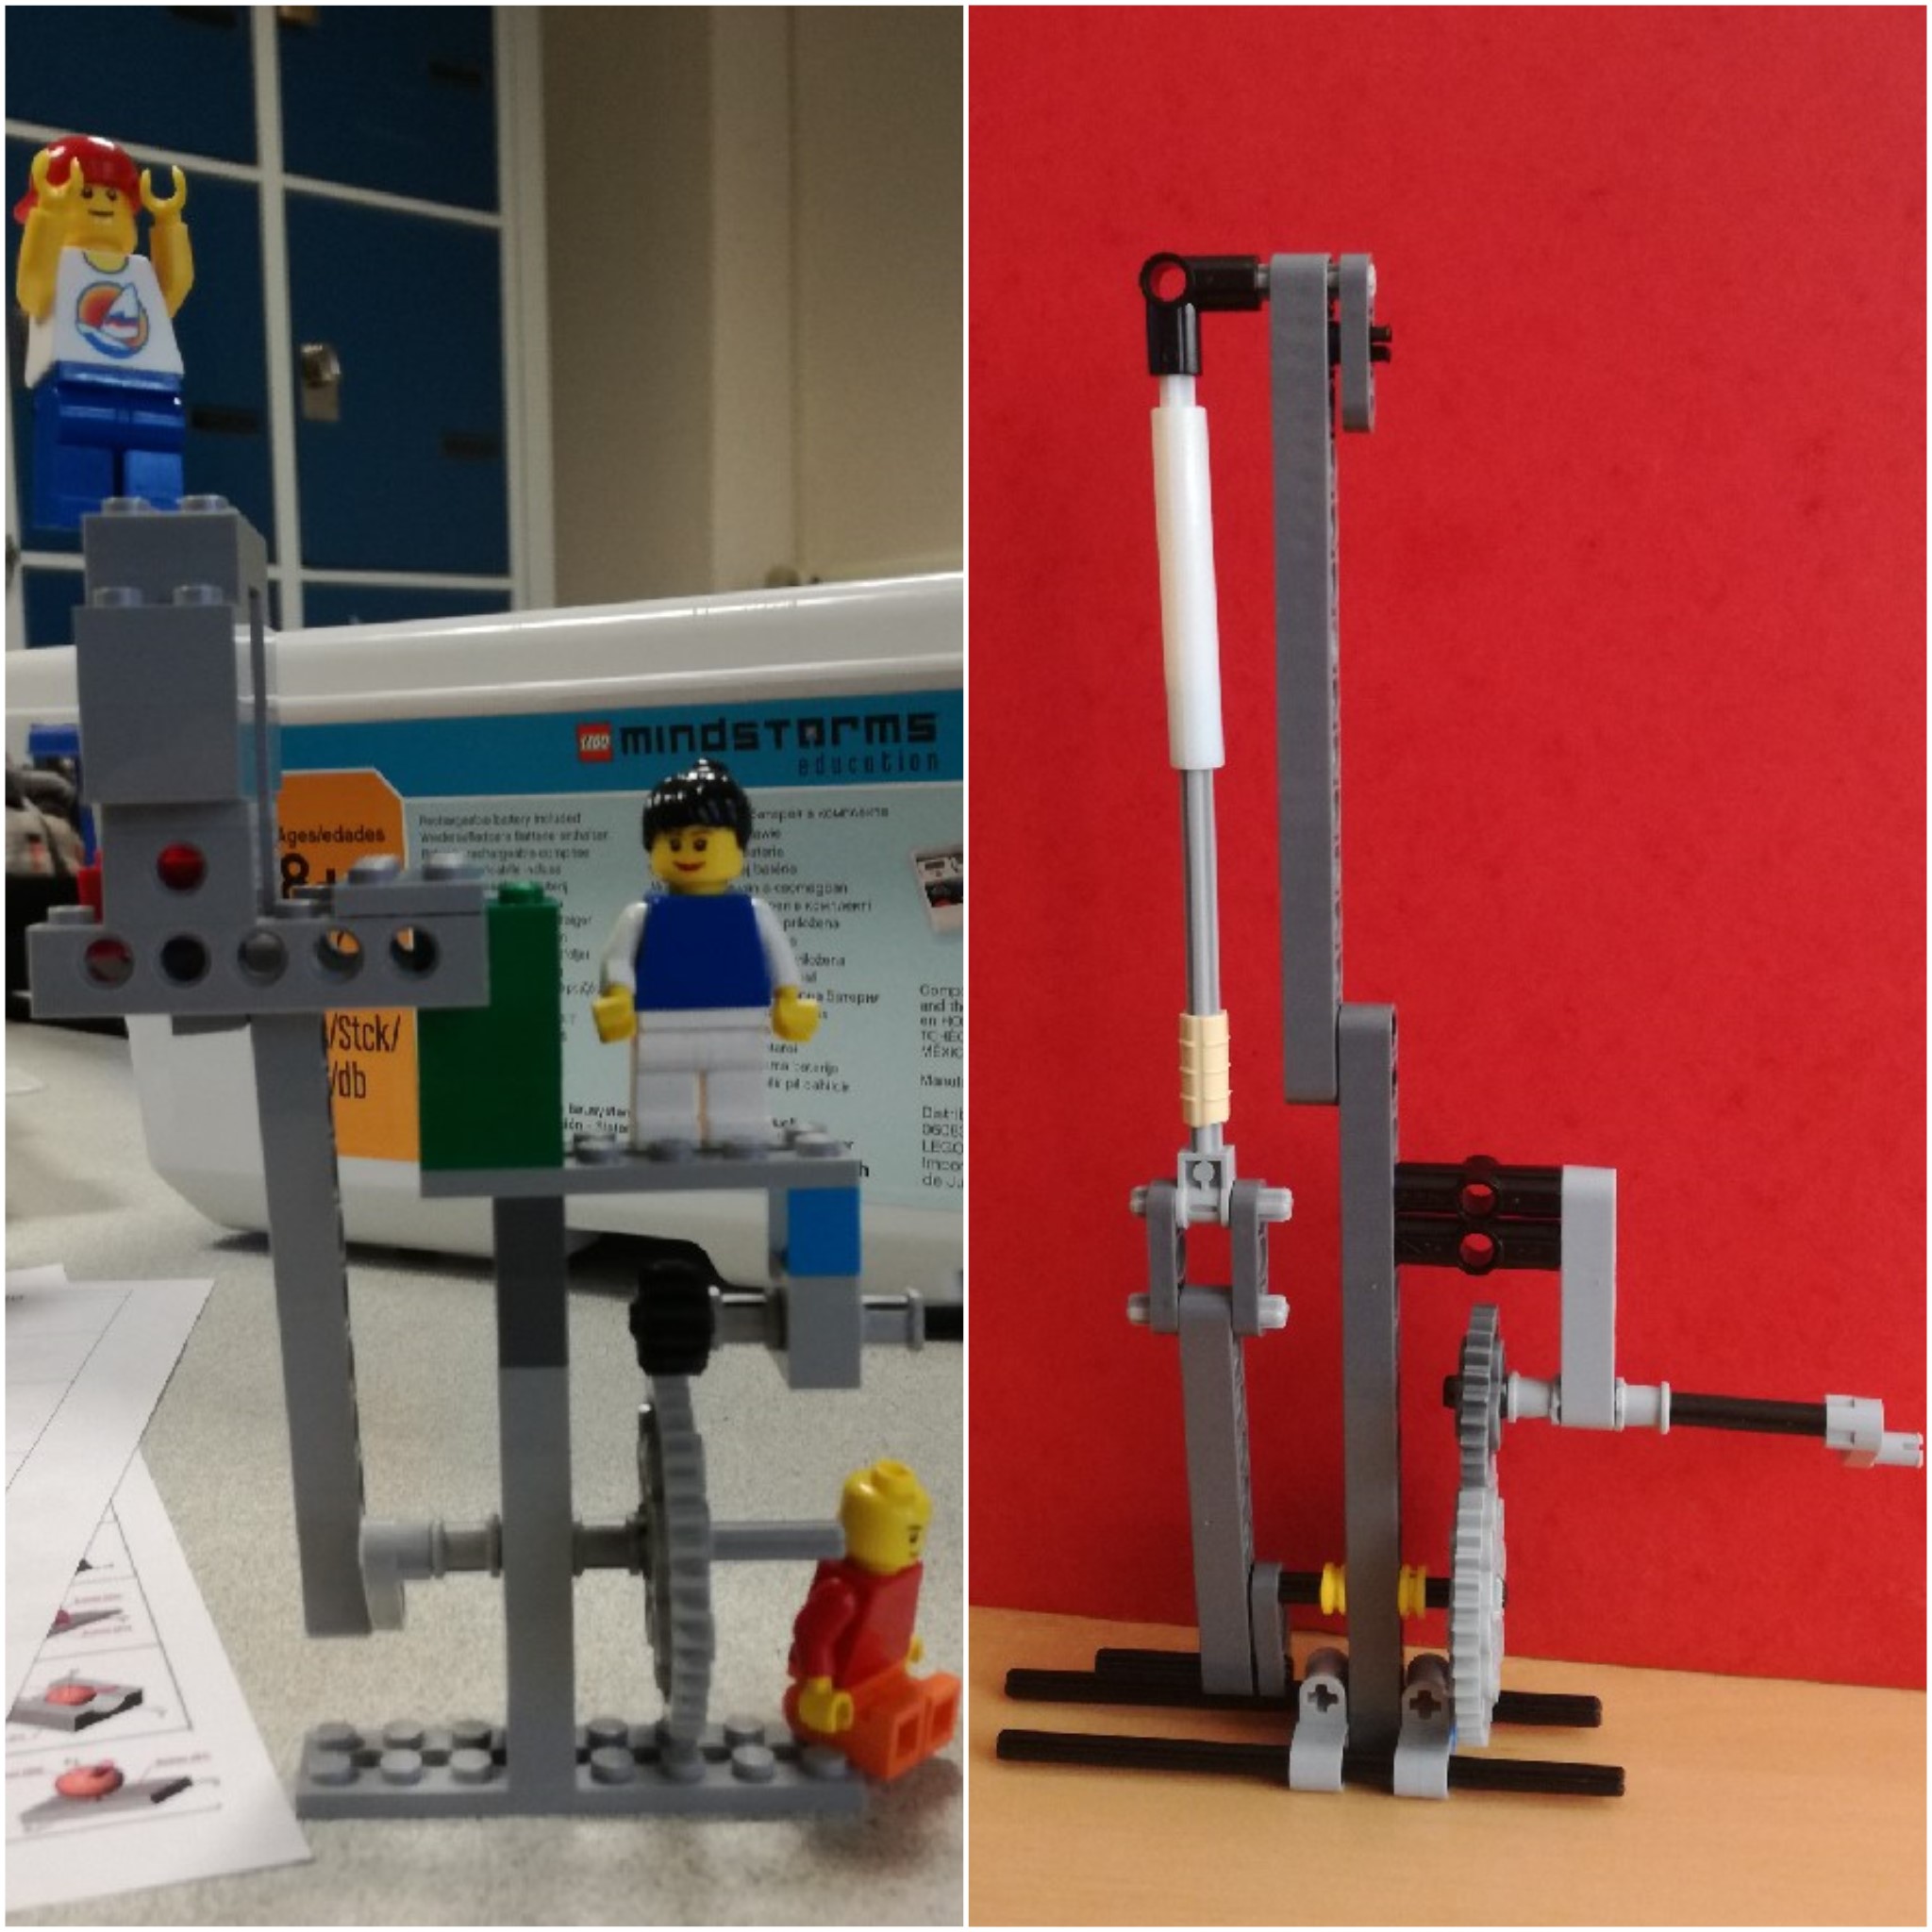
Pompe avec piston :  Montage initial (gauche) montage final (droite)

Pompe avec piston :
Montage initial (gauche)
Montage final (droite)
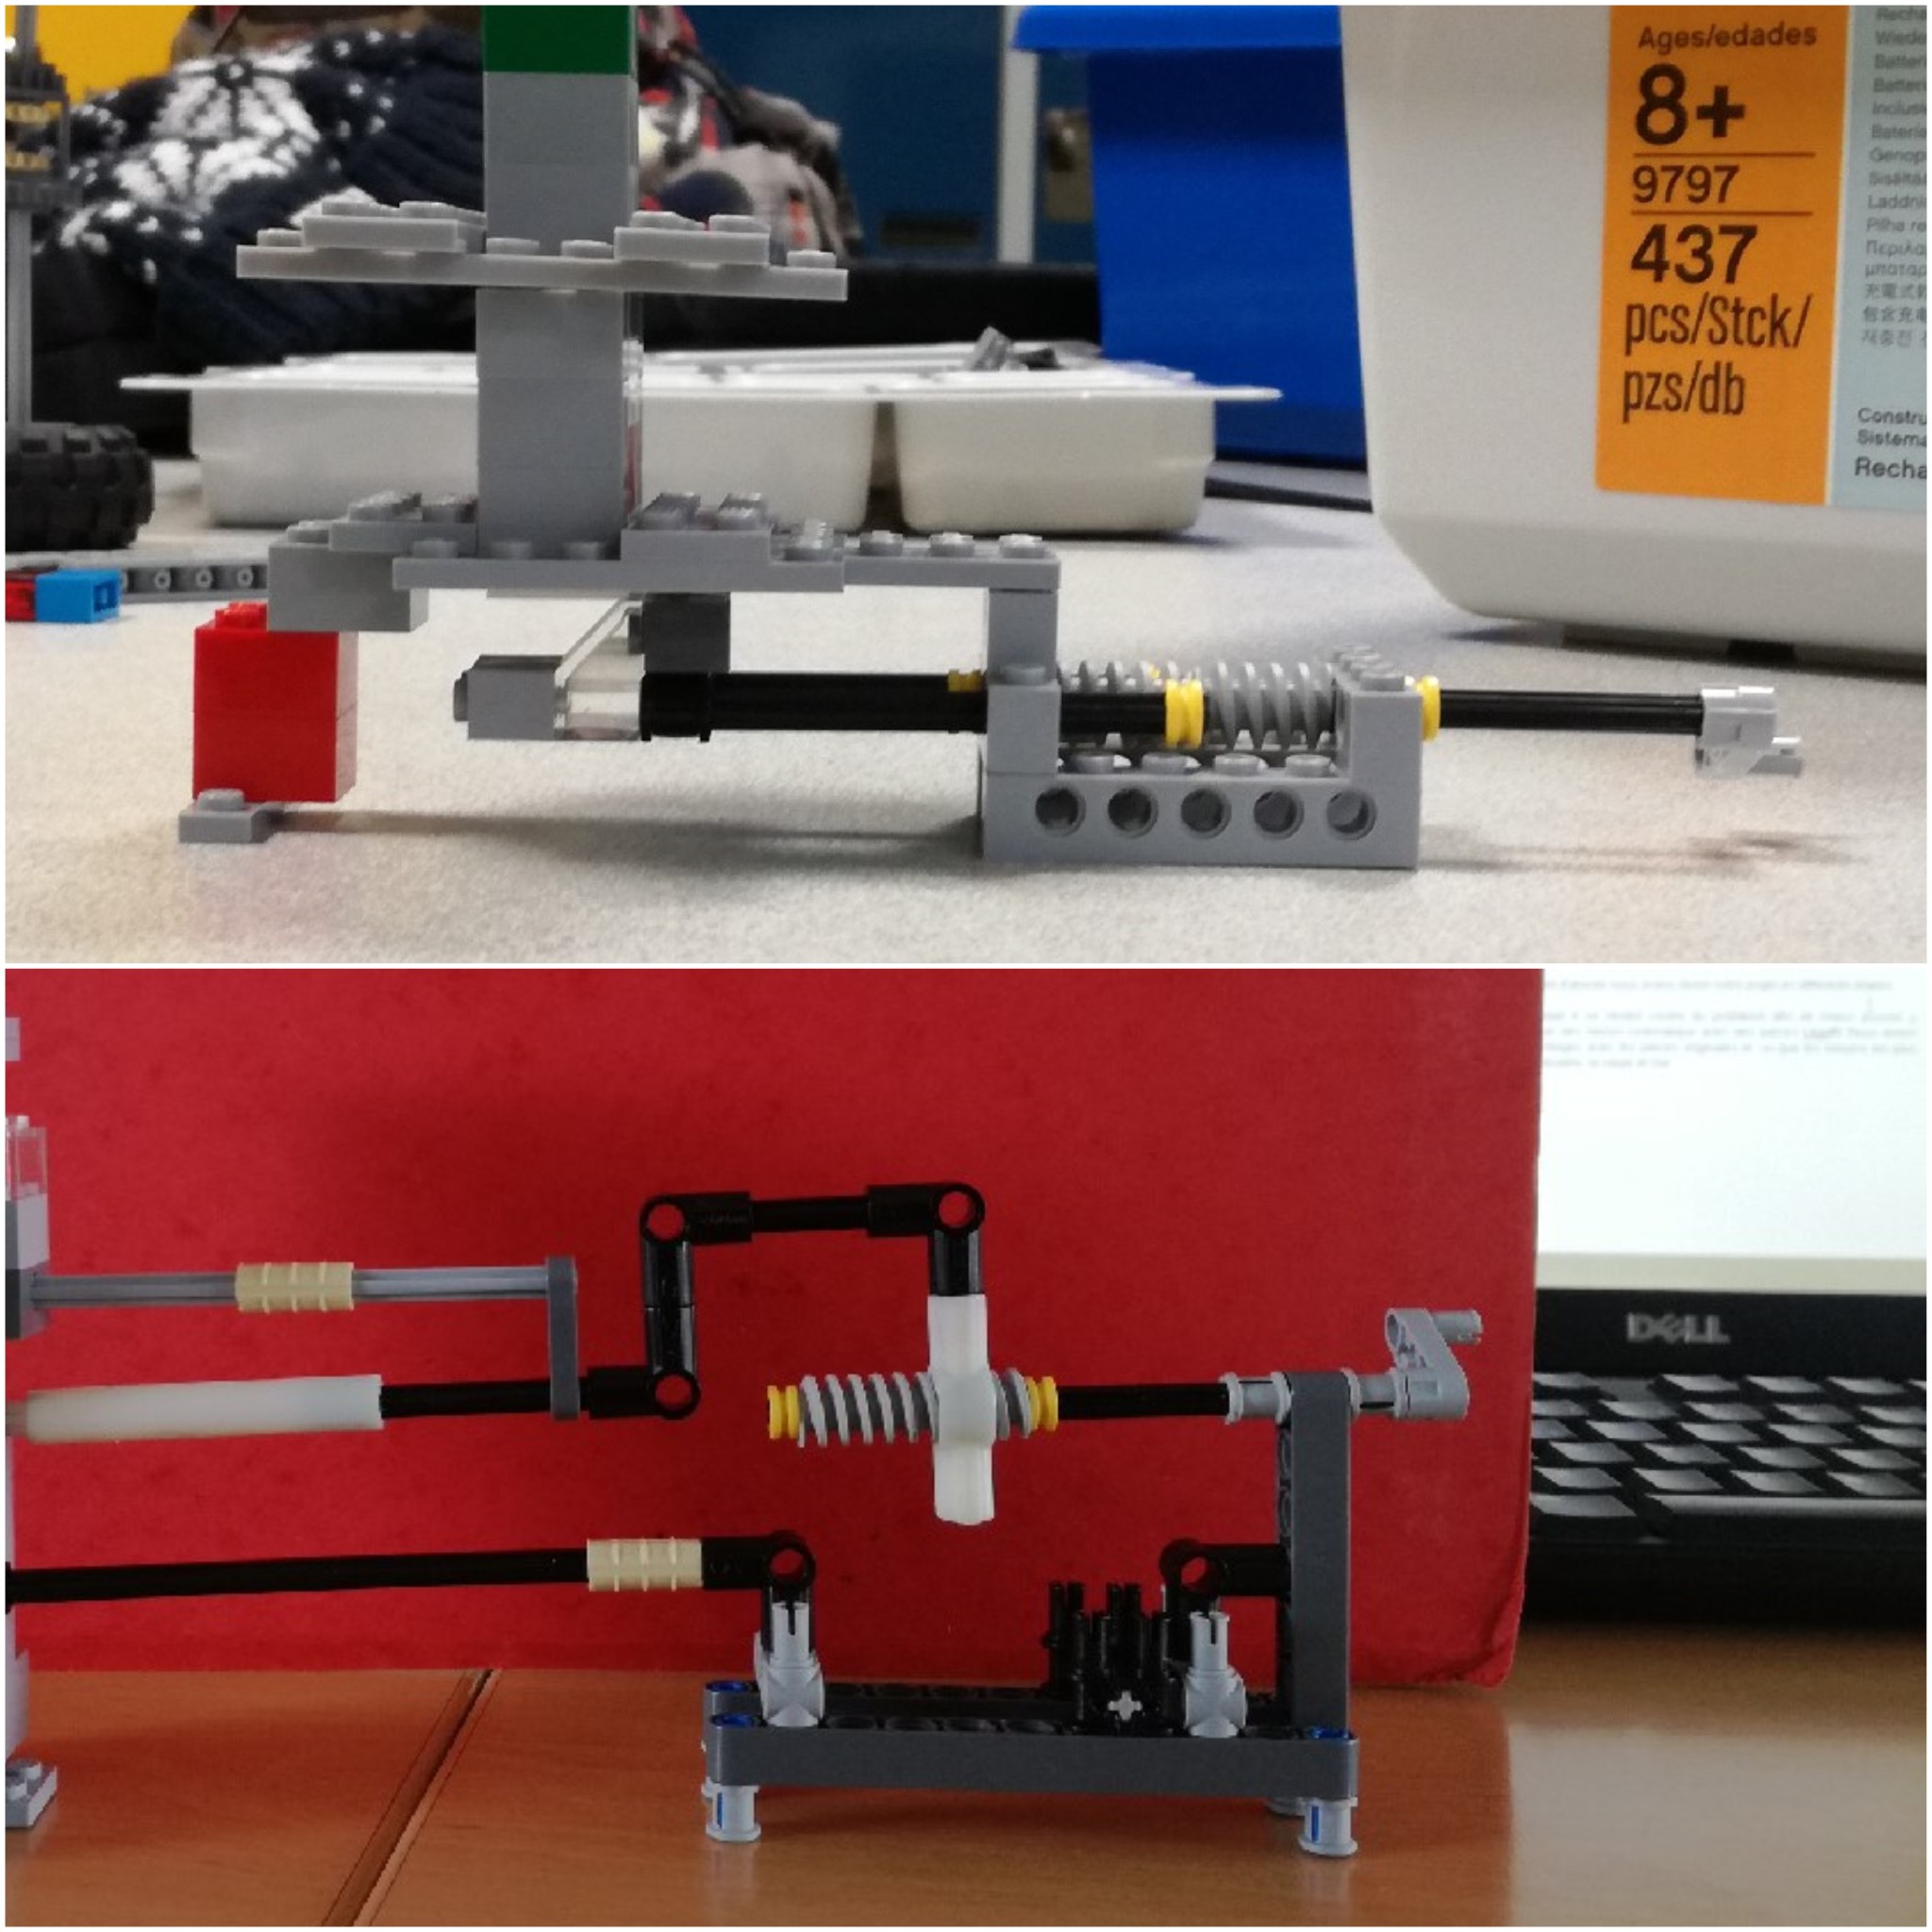
Cale réglable :  Montage initial Montage final

Cale réglable :
Montage initial
Montage final

Pour conclure sur ce projet, nous pouvons dire que nous l’avons beaucoup apprécié pour les nouvelles méthodes que cela impliquait : notamment le travail en quasi-totale autonomie.
Nous remercions aussi M.Verron qui a toujours été très agréable et très pédagogue !
La PocketBike électrique

Nous sommes quatre étudiants à l’ISTIA, en fin de deuxième année du cycle préparatoire. Pour conclure ces deux années avant d’intégrer le cycle ingénieur, nous avons donc un projet de conception à réaliser qui utilisera les nombreuses compétences et connaissances acquises. Nous allons donc voir ici chacune des étapes que nous avons menées durant tout ce second semestre.

Nous avons donc choisi le projet sur la PocketBike électrique, un projet qui consiste à enlever le moteur thermique de la PocketBike pour le remplacer par un moteur électrique. C’est un projet très intéressant de par sa problématique actuelle avec l’épuisement des ressources pétrolières et la nécessité de trouver de nouvelles alternatives.

Malheureusement le projet avait mal commencé, puisque la PocketBike que nous devions utiliser a été volée, il a donc fallu s’adapter et raisonner dans un cas assez général et abstrait en attendant d’avoir une PocketBike pour travailler dessus.

ÉTUDE THÉORIQUE

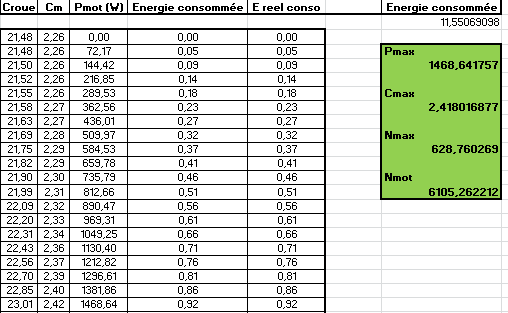
Avant tout, il a fallu dimensionner notre futur moteur électrique sous Excel pour connaitre les différents caractéristiques de celui-ci.

Aperçu de notre étude mécanique

RECHERCHE DU MOTEUR ET DE LA BATTERIE

Après avoir trouvé les caractéristiques de notre moteur, il a donc fallu en trouver un qui correspondait à nos attentes ainsi que la batterie capable d’alimenter notre moteur.

MODÉLISATION SOLIDWORKS

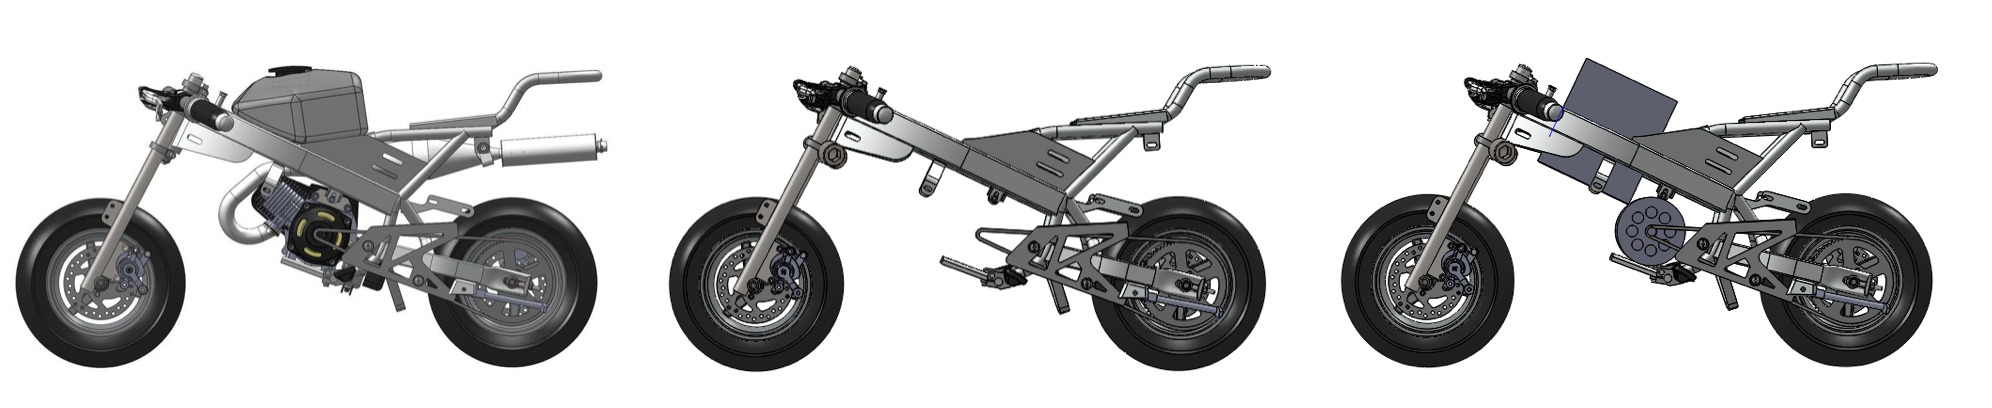
Après avoir choisi notre moteur et notre batterie, nous avons donc modélisé ces composants sous SolidWorks. Nous avons donc récupéré sur GrabCad.com un modèle de PocketBike.

Moteur Thermique                            Démontée                               Moteur électrique

Voici donc l’évolution de la modélisation, nous avons donc commencé par enlever le moteur et les différentes pièces liées à celui ci, telles que le réservoir et la ligne d’échappement, avant d’y ajouter notre moteur ainsi que la batterie.

PARTIE MÉCANIQUE

Après avoir modélisé notre projet sous SolidWorks, les forces de l’ordre ont retrouvé une des PocketBikes volées, malheureusement, il s’agissait de la moins intéressante des trois, puisqu’elle est équipée d’une roue et d’un moteur de scooter. Malgré cela, nous avons donc enfin pu commencer à mettre les mains dans le cambouis et réfléchir à comment nous allions adapter notre projet à cette PocketBike. Nous avons donc eu besoin de concevoir un support moteur sous SolidWorks et toute la partie d’assemblage sera un projet pour les années suivantes…

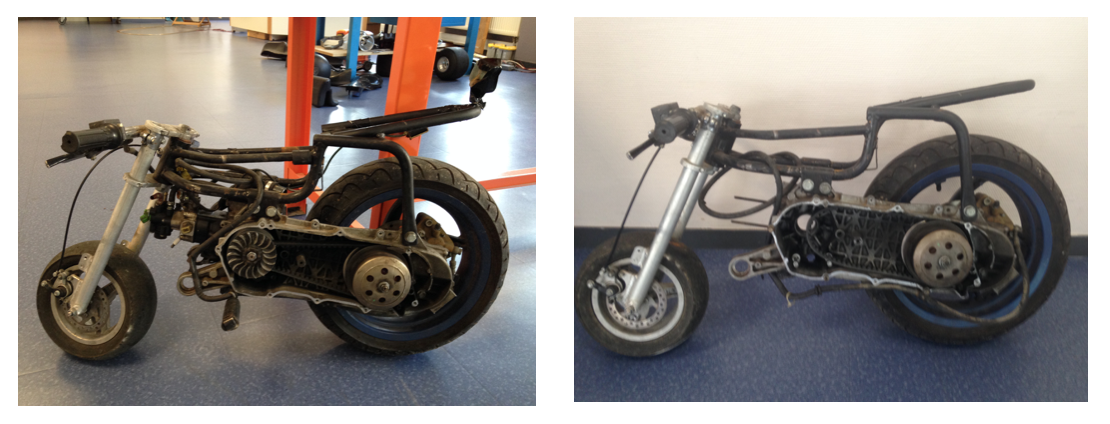
PocketBike reçue puis démontée

PocketBike reçue                                                    PocketBike démontée

Antoine Poupard, Lucas Biton, Stéphane Barth-Chahinian & Matthieu Le Campion

Kart: Batteries lithiums

Projet kart 2015

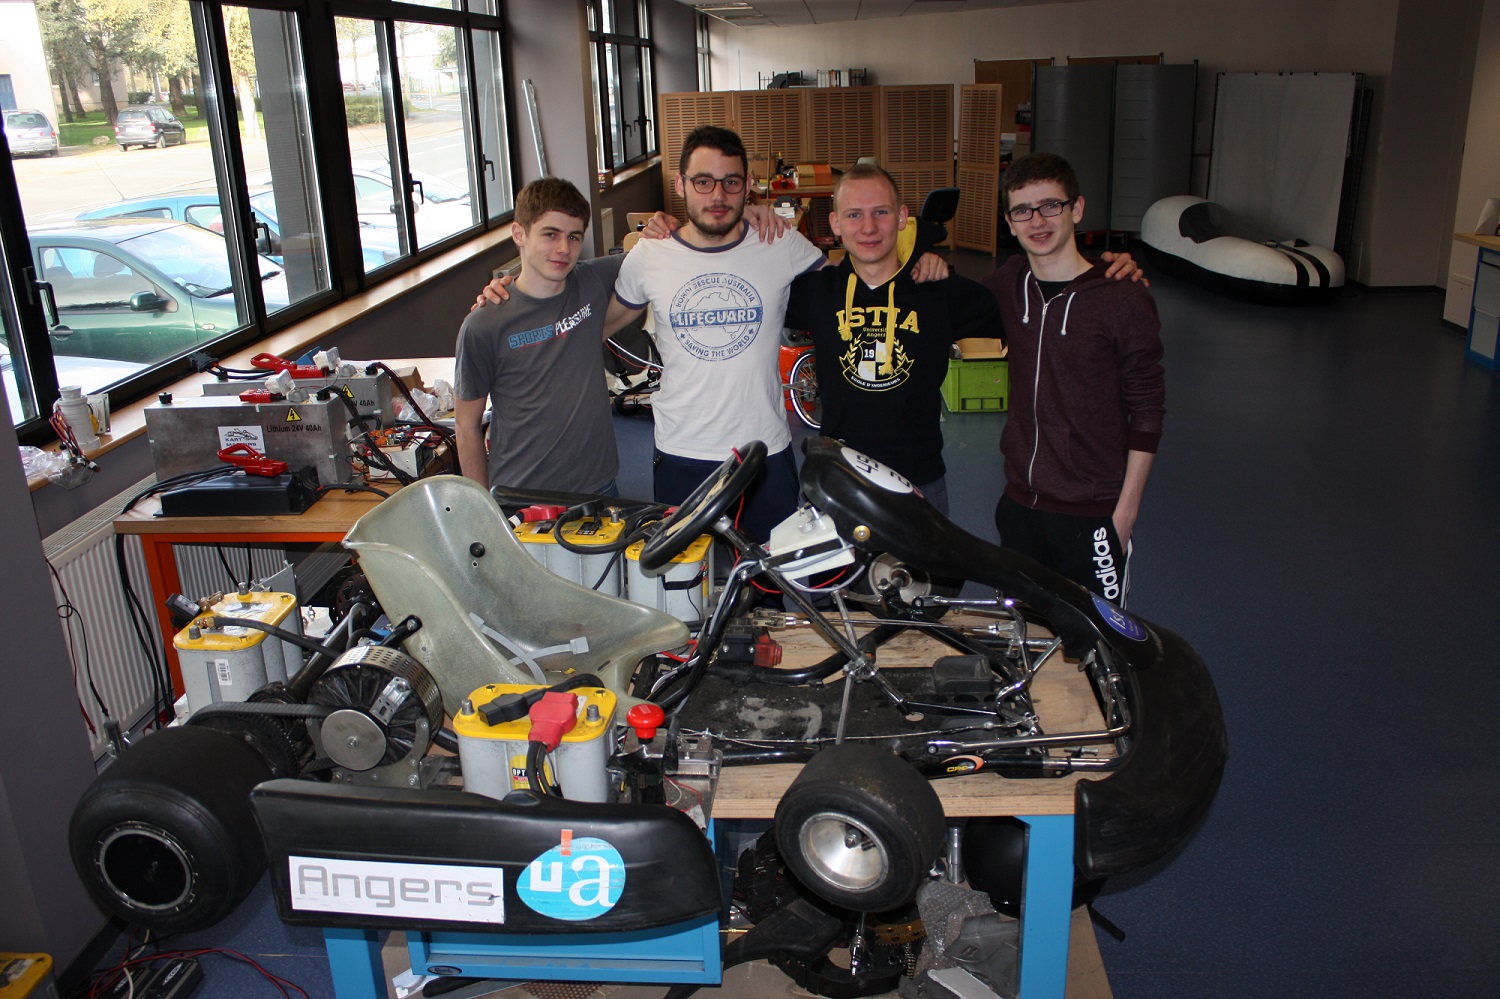
Dans le cadre de notre 2ème année du cycle préparatoire de l’ISTIA ( Institut des sciences et techniques de l’ingénieur d’Angers), nous avons choisis le projet kart 2015 proposé par monsieur Cloupet. En quoi consiste le projet kart 2015 ? C’est tout simplement un projet qui vise à changer les batteries plombs présentes sur le kart de l’ISTIA pour mettre à la place des batteries lithium. Tout cela pour participer au challenge étudiant kart étudiant 2015. L’utilité de ce projet est d’augmenter l’autonomie et les performances de notre kart, ainsi que de faciliter le rechargement.

IMG_0081


Les différentes problématiques du kart électrique :

  • la place prise en compte par les batteries lithiums
  • le circuit électrique des batteries
  • le changement de position du moteur
  • modifications des plaques de supports des batteries
  • autres… (arrêt d’urgence, poids, esthétisme)


Au cour de la troisième séance, nous avons enlevé les anciennes batteries en plombs. Nous avons aussi démonté le moteur du kart pour nous permettre de visualiser la position des batteries en lithiums : avec ces batteries nous ne pouvons pas laisser le moteur à son ancienne place. Puis nous avons enlevé les fixations des plaques métalliques droites et gauches. Et pour finir nous avons déplacé l’arrêt d’urgence et enlevé le circuit électrique déjà présent sur le kart.

Nous avons ensuite échangé et débattu sur les différentes solutions à utiliser sur le kart. Comme par exemple, si les batteries devaient être couchées ou debout,  et où devait se situer la nouvelle place du moteur. Comment allions nous organiser le système électrique du kart? Pleins de questions mais qui étaient nécessaires avant de commencer le projet et de travailler sur les parties physiques et techniques.

11640437_10205953509949922_1945918290_o

CAO kart finale

Après la fabrication d’un patron en carton des batteries en lithiums, nous nous sommes rendu compte que les batteries mises à plat ne rentreraient pas à cause des protections et de la carrosserie du kart. Ensuite plusieurs idées nous sont venues, par exemple créer un carénage en mousse plastifiée , ou fabriquer de nouvelles plaques à partir de bois et de résines (le même principe est utilisé avec les planches de surfs), et dernière idée ,modifier les fixations pour quelles prennent moins de places.  Nous avons ensuite commencé à chercher des informations sur ces différentes solutions, mais malheureusement chaque solution envisagée aurait nécessité beaucoup trop de temps et de moyens, nous avons donc décidé de mettre les batteries debout.

Une fois le sens des batteries choisit, nous nous somme focalisé sur la position du moteur. Car, vu que les batteries prenaient beaucoup de places, il fallait déplacer le moteur qui la pause des batteries. Dans un même temps, il a fallut réfléchir au support moteur car en fonction de la place du moteur celui-ci allait changer. Après réflexion, la meilleur solution était de placer le moteur derrière l’essieu à droite. Ensuite, chacun s’est concentré sur une tache précise,comme le dimensionnement des nouvelles plaques, des taquets de maintiens ou du nouveau support moteur, le tout sur le logiciel solidworks.

11641967_10205984874094006_2134932699_o

Boitier de câblage sur solidworks

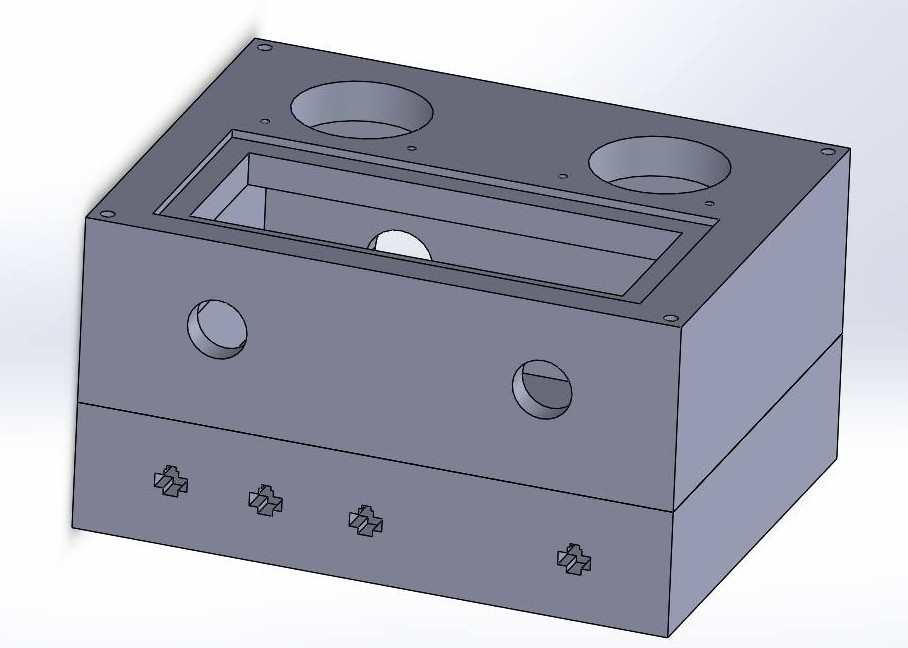
Puis nous nous sommes penché sur les câblages électriques ainsi que leurs organisations, puisque le câblage des batteries plombs et des batteries lithiums était très différent l’un de l’autre. Nous devions donc réaliser un gainage pour les câbles ainsi qu’un boîtier pour le circuit de maintient sous tension des batteries.

Mais malheureusement suite à un retard au niveau de la commande des pièces, nous n’avons pas eu les pièces à temps, ce qui nous a empêché de passer de la théorie à la pratique.