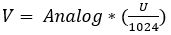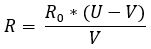Amélioration de la machine de recyclage de matériaux pour impression 3D

Bonjour à toutes et à tous !

    Nous sommes deux étudiants en deuxième année de cycle préparatoire d’école d’ingénieur, Alan et Romane. Nous avions pour projet d’améliorer la machine de recyclage de matériaux pour impression 3D.

Contexte

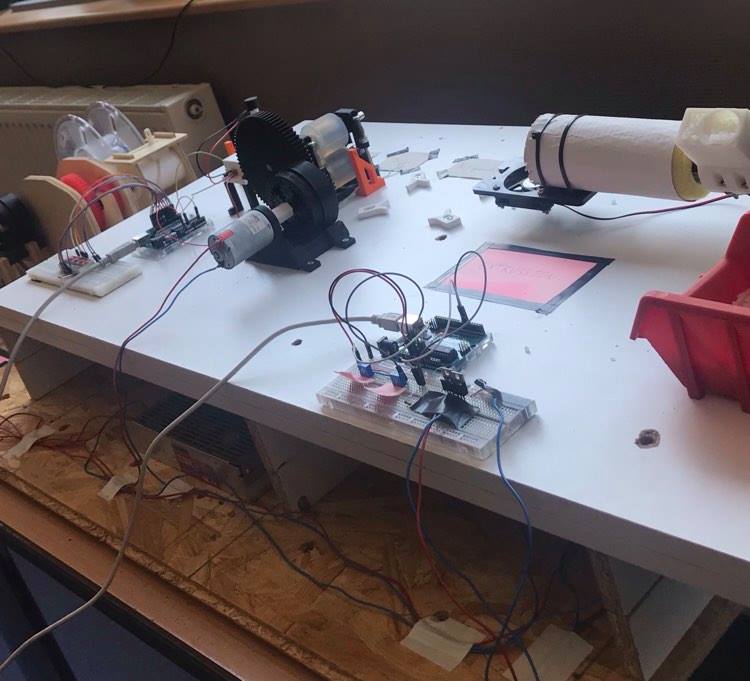
    La machine de recyclage de matériaux pour impression 3D existait déjà au début de notre projet. En effet, il y a trois ans, deux élèves espagnols se sont lancés dans la création de cette machine composée de plusieurs éléments :
    • l’extrudeuse : permettant de chauffer les granulés et de faire sortir du fil
    • le système de refroidissement : constitué d’un ventilateur qui refroidit le fil dès sa sortie
    • le système de tirage : tire sur le fil
    • le système de bobinage : permettant d’obtenir une bobine de fil pour tout types d’imprimante 3D
    • le système d’alimentation : permettant de mettre en fonctionnement les deux moteurs
    • le système de mesure : permettant de mesurer le diamètre du fil instantanément

201236821_2778911395754904_3866145828310538189_n

Photo de la machine de recyclage de matériaux pour impression 3D

Objectifs :

    Nous avions pour objectif de vérifier le fonctionnement de la machine et de faire les réparations nécessaires dans un premier temps. Ensuite nous devions refaire le support du capteur pour avoir une meilleure précision sur les valeurs affichées. Pour finir, nous devions faire des modifications sur le code de la carte Arduino Uno afin d’obtenir un affichage plus précis et lisible.

Réparations :

    La machine n’ayant pas fonctionné pendant trois ans, nous avons dû faire quelques réparations dès la première mise en route. Nous avons branché plusieurs fils ainsi que fait quelques raccordements. Nous devions coller différentes pièces qui s’étaient désolidarisées avec le temps ou encore serrer des vis. Nous avons donc dû faire attention à chaque élément de la machine dès la mise en route pour ne pas passer à côté d’une modifications ou réparations à faire.

Support Capteur :

    La création d’un support pour le capteur est la partie la plus importante de notre projet. En effet, il fallait absolument créer un nouveau support car l’ancien, que nous avions en notre possession, laissait entrer beaucoup de lumières.
    Il faut savoir que notre capteur fonctionne avec une LED de couleur rouge. Dès que le fil passe entre la lumière rouge et le capteur, il y a une ombre qui se forme sur le capteur. c’est grâce à cette ombre que le capteur peut récupérer une mesure.
    Cependant, si le capteur est sujet à des perturbations telles que la lumière, il ne pourra pas fonctionner correctement et donner des résultats précis.

    Nous nous sommes documentés sur les différentes formes que peut avoir un support capteur. Nous sommes tombés sur le site suivant :

    Il nous a permis de concevoir un support de capteur qui réduit considérablement l’exposition de celui-ci à la lumière.

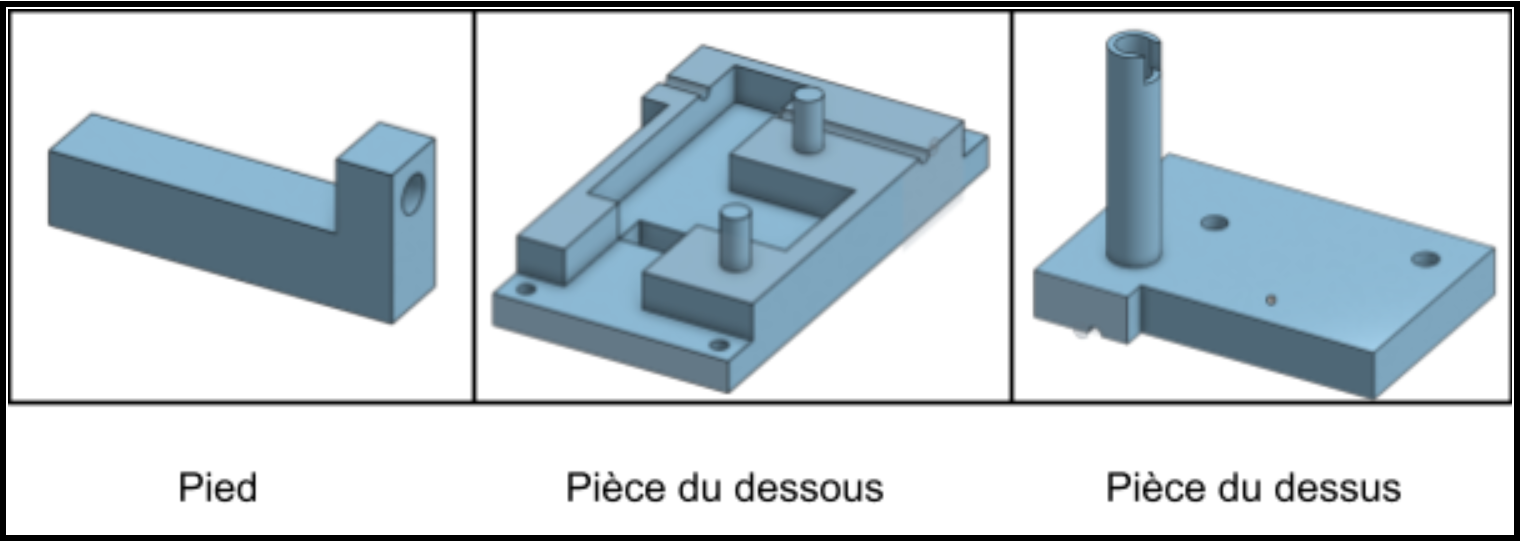
    Nous avons décidé de réaliser notre support de capteur en trois parties :

    • 4 pieds
    • pièce du dessous avec la place du capteur
    • pièce du dessus avec la place de la LED rouge

vu pièce

Ensemble des pièces qui constituent notre support Capteur

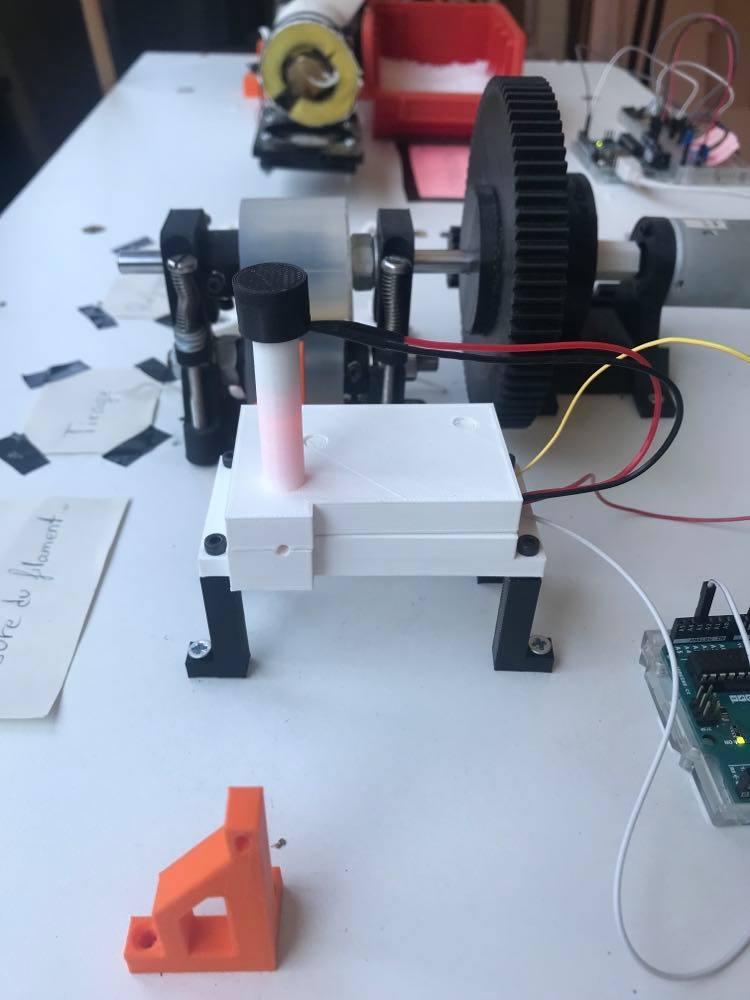
    Après plusieurs impressions et réglages nous avons obtenu le support de Capteur que nous voulions.

201003828_1490306371330896_6928535255193889305_n

Photo du support de Capteur final

Carte Arduino Uno :

    Nous avons fini notre projet en nous occupant de la carte Arduino Uno. Notre but était d’afficher la valeur du diamètre mesuré de façon plus claire. Pour cela nous avons étudié le code de la carte Arduino Uno. Après plusieurs recherches sur le site internet Arduino et à partir de vidéos, nous avons trouvé le problème. Il fallait enlever cette ligne du code pour que l’affichage soit directement plus clair :

ligne de trop arduino

Conclusion :

    Pour conclure nous avons réussi à refaire fonctionner cette machine de recyclage de matériaux pour impression 3D ainsi qu’à l’améliorer grâce au nouveau support de capteur et une modification du code existant afin d’obtenir un affichage du diamètre plus clair et lisible.

Compteur binaire motorisé

Salut les polypotes !

    Nous sommes Maëlys DUBOIS et Thomas BLAIN, étudiants en deuxième année de cycle préparatoire intégré à Polytech Angers. Pour notre quatrième semestre, nous sommes amenés à mettre en œuvre un projet, de A à Z. Notre objectif est de concevoir puis construire une maquette de démonstration (salons, forum, etc.) d’un compteur binaire motorisé, que l’on pourra facilement déplacer. Nous avons choisi ce projet car il nécessite des compétences en mécanique/conception et en informatique/électronique, domaines sur lesquels nous sommes complémentaires.

I. Présentation du projet

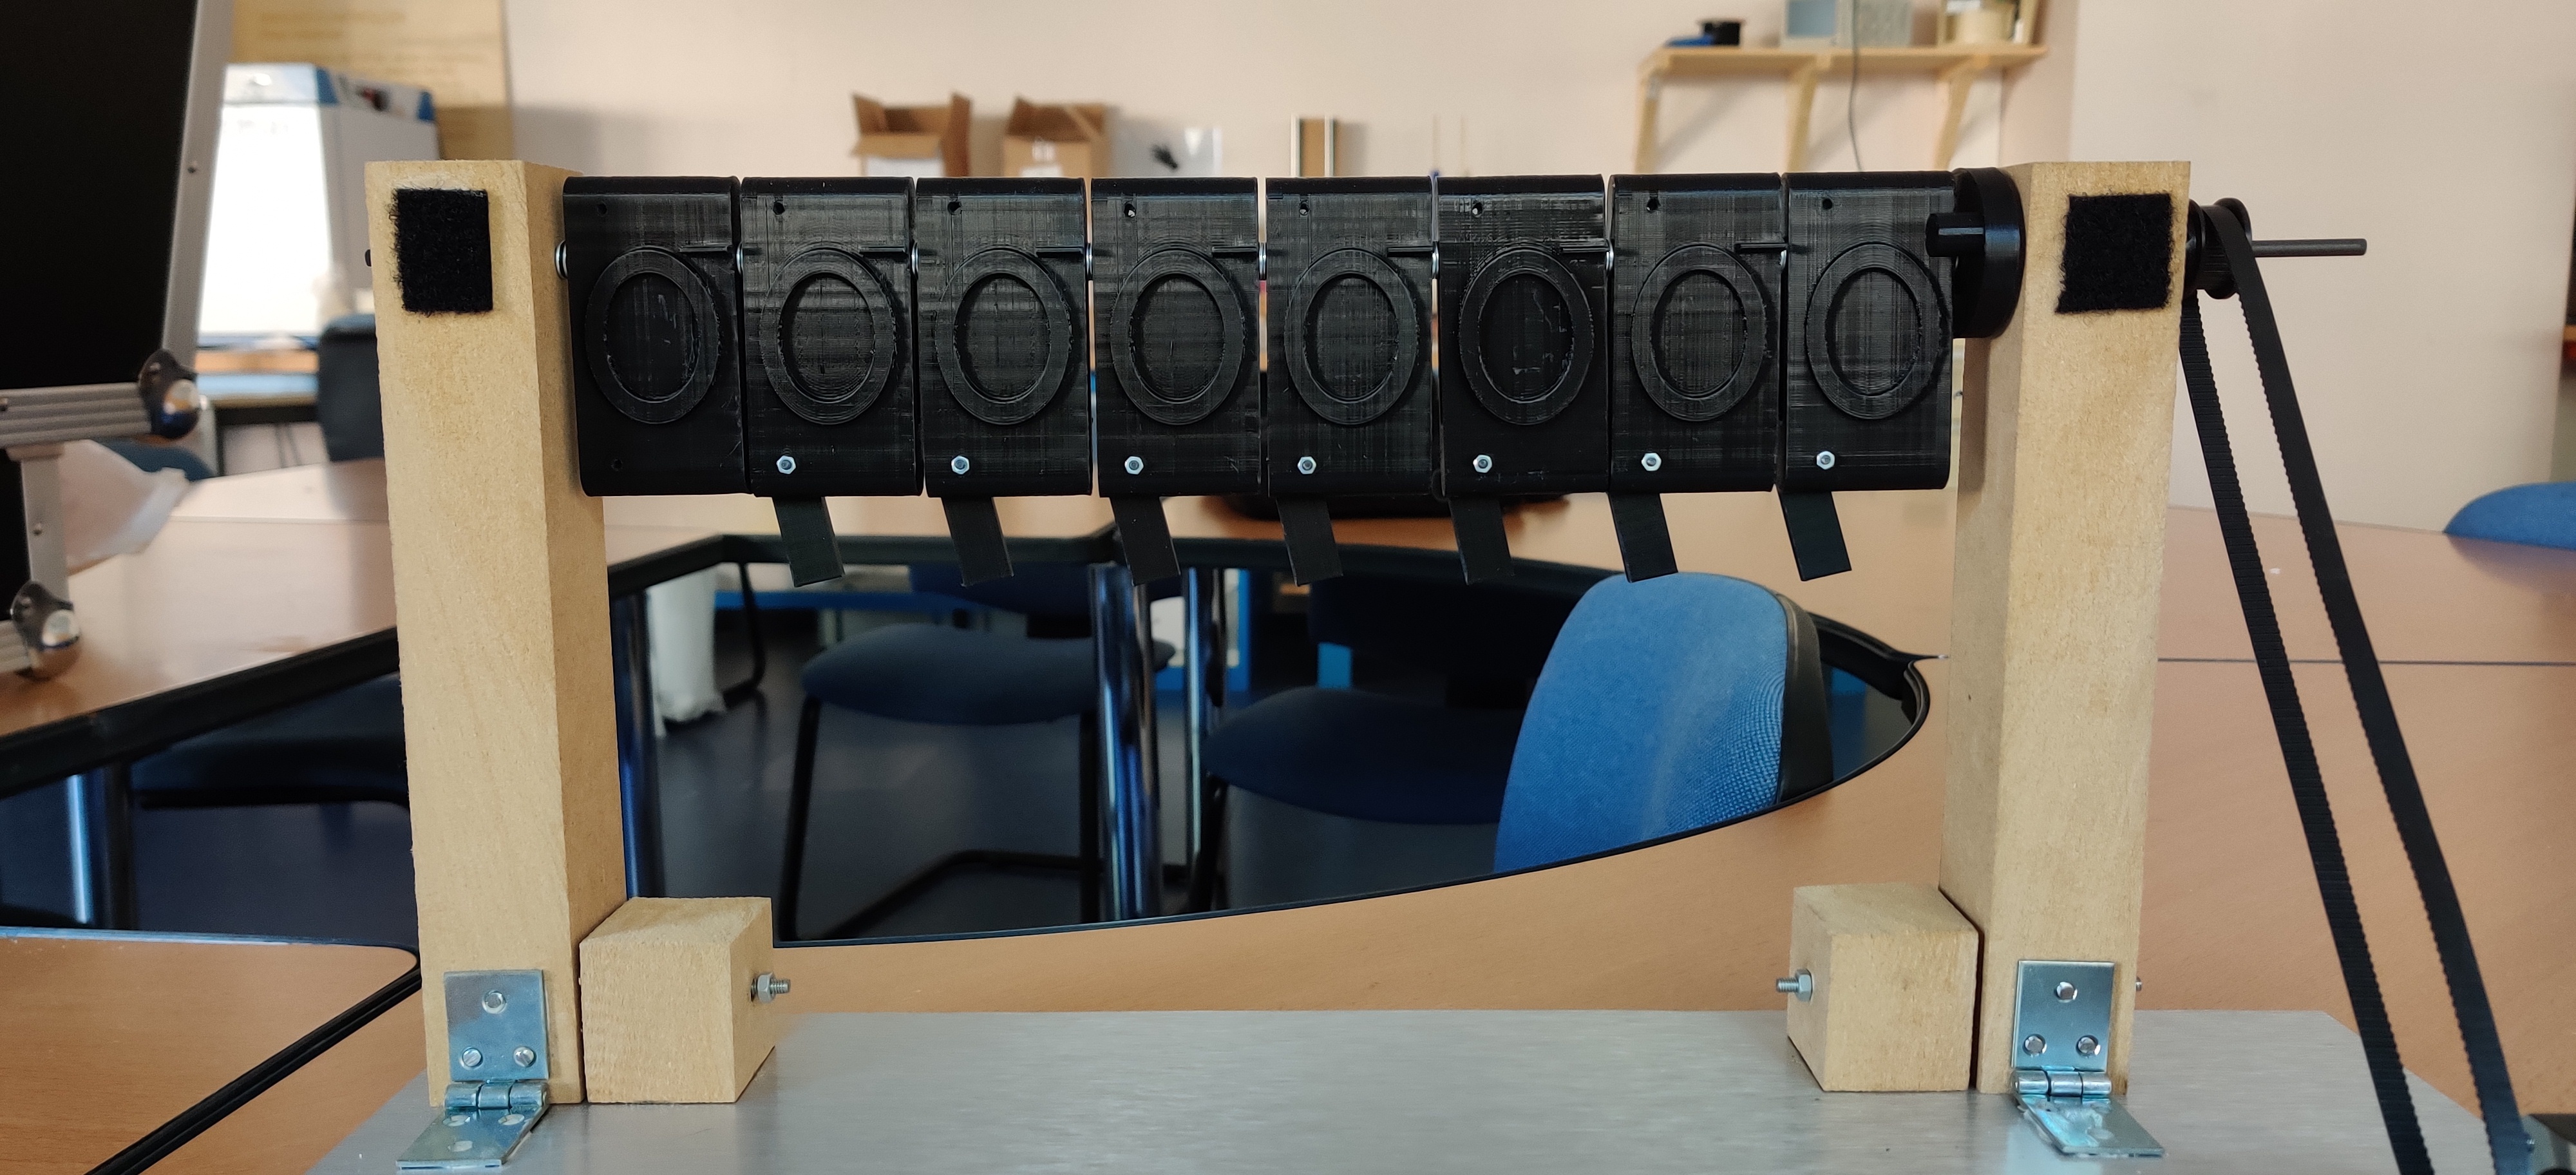
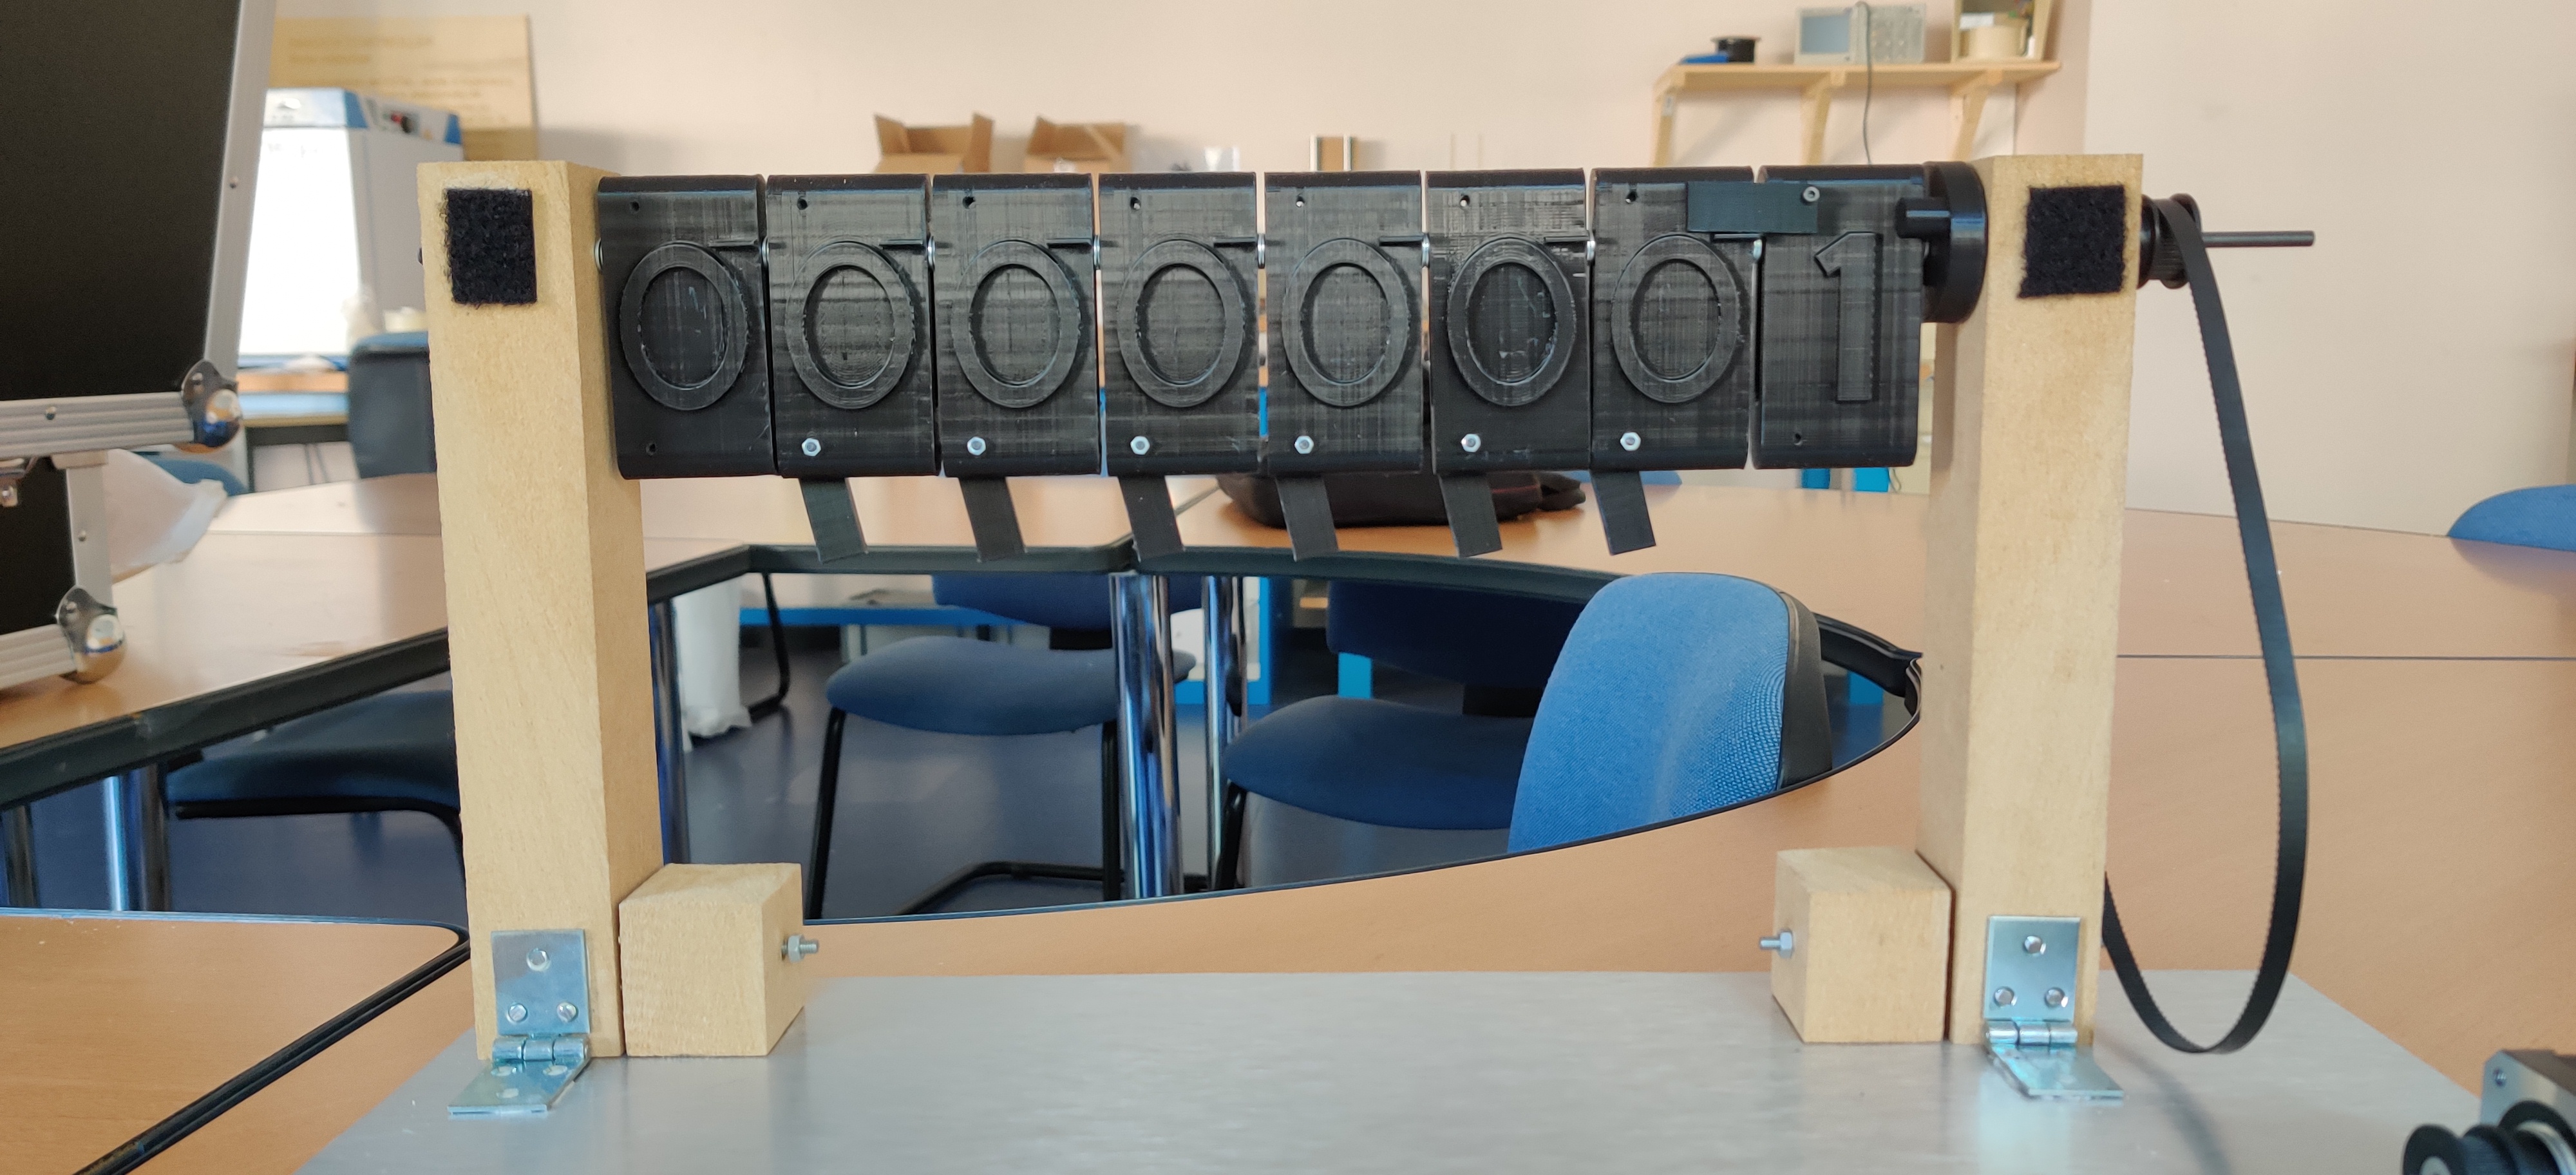
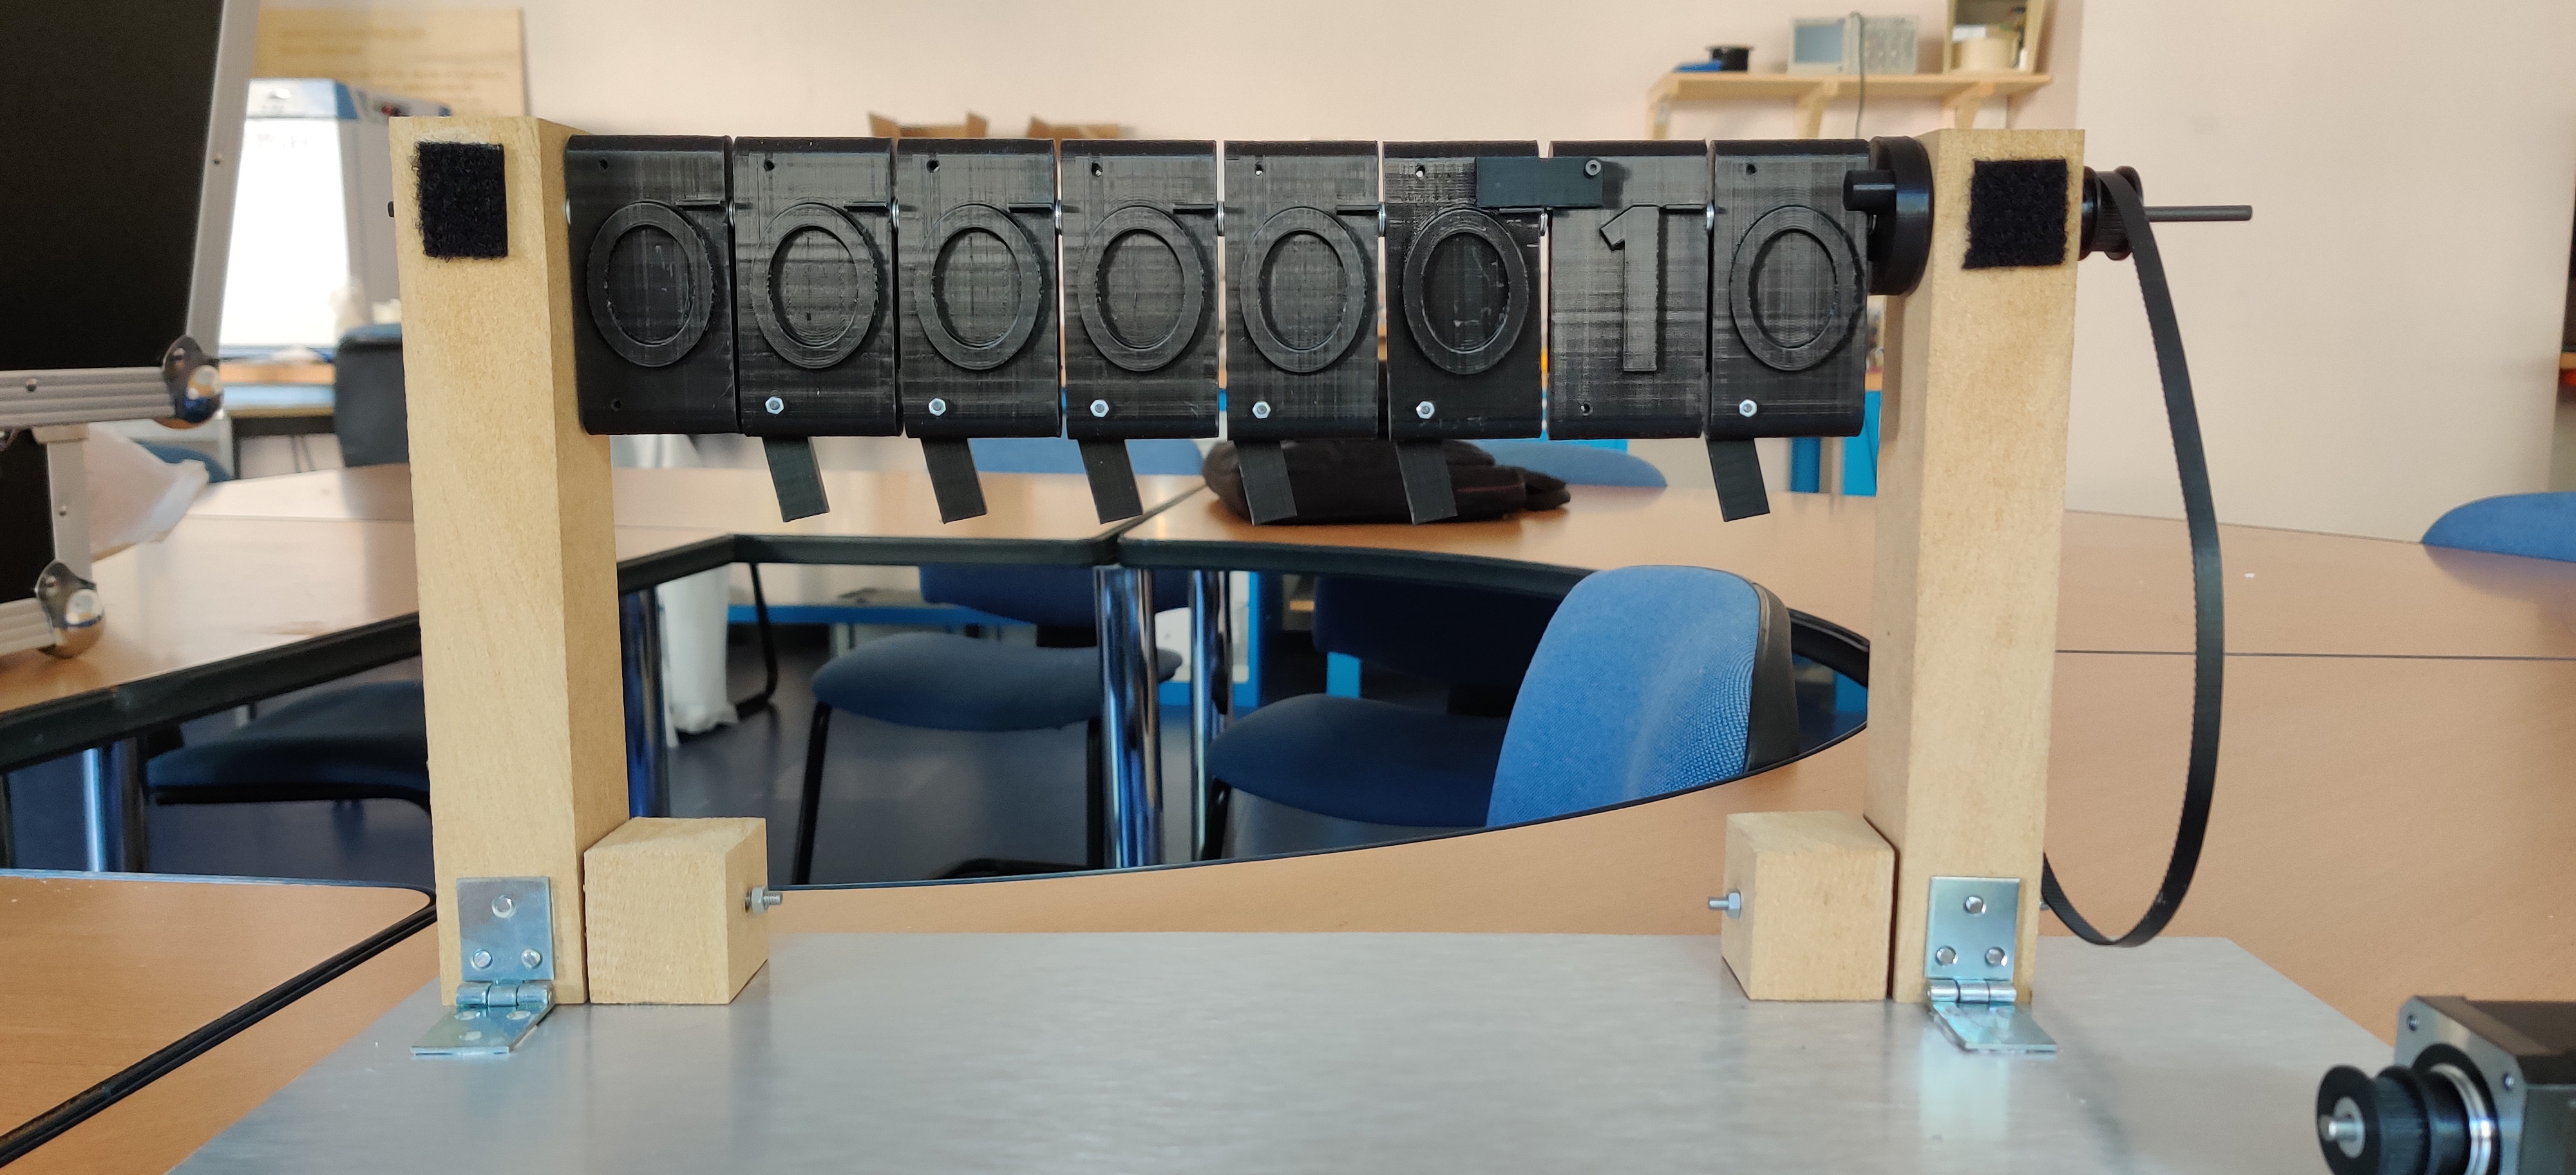
    Le système est composé de 8 pièces double face sur lesquelles il est écrit 0 d’un côté et 1 de l’autre, les pièces sont suspendues à une tige et la première est reliée à un moteur pas à pas qui, quand il tourne, entraîne la première pièce, qui peut ensuite, selon si elle affiche 0 ou 1, entraîner la pièce suivante… Cette disposition permet d’afficher les 255 premiers nombres en binaire dans l’ordre.
    Le cahier des charges du projet était très ouvert ; il demandait uniquement de concevoir le compteur et de le faire fonctionner électroniquement. Nous étions totalement libres sur les options de fonctionnement, le nombre de bits, etc. Les contraintes comprenaient la facilité de transport (poids, taille) et la création d’options en électronique à partir de matériaux simples.

    Vous pouvez voir ci-dessous le principe du système :

    Valeur 0 en binaire

    Valeur 0 en binaire

    Valeur 1 en binaire

    Valeur 1 en binaire

    Valeur 2 en binaire

    Valeur 2 en binaire

    Notre compteur comporte de nombreuses pièces, dont une partie imprimée en 3D, d’autres sont en dibond (plaque plastique entourée de plaques d’aluminium), et d’autres sont en bois.
    Notre objectif avec ce système est de pouvoir retranscrire au grand public le principe du langage binaire, tout en pouvant manipuler un système facile d’utilisation.
    Le principe de base est que vous choisissiez un nombre quelconque pour que le compteur vous affiche son équivalent en binaire.
    Vous pouvez expérimenter 3 modes de fonctionnement différents et indépendants parmi les suivants :
    – Incrémenter un à un grâce à un bouton poussoir. (incrémenter = +1)
    – Incrémenter en continu grâce à un bouton poussoir.
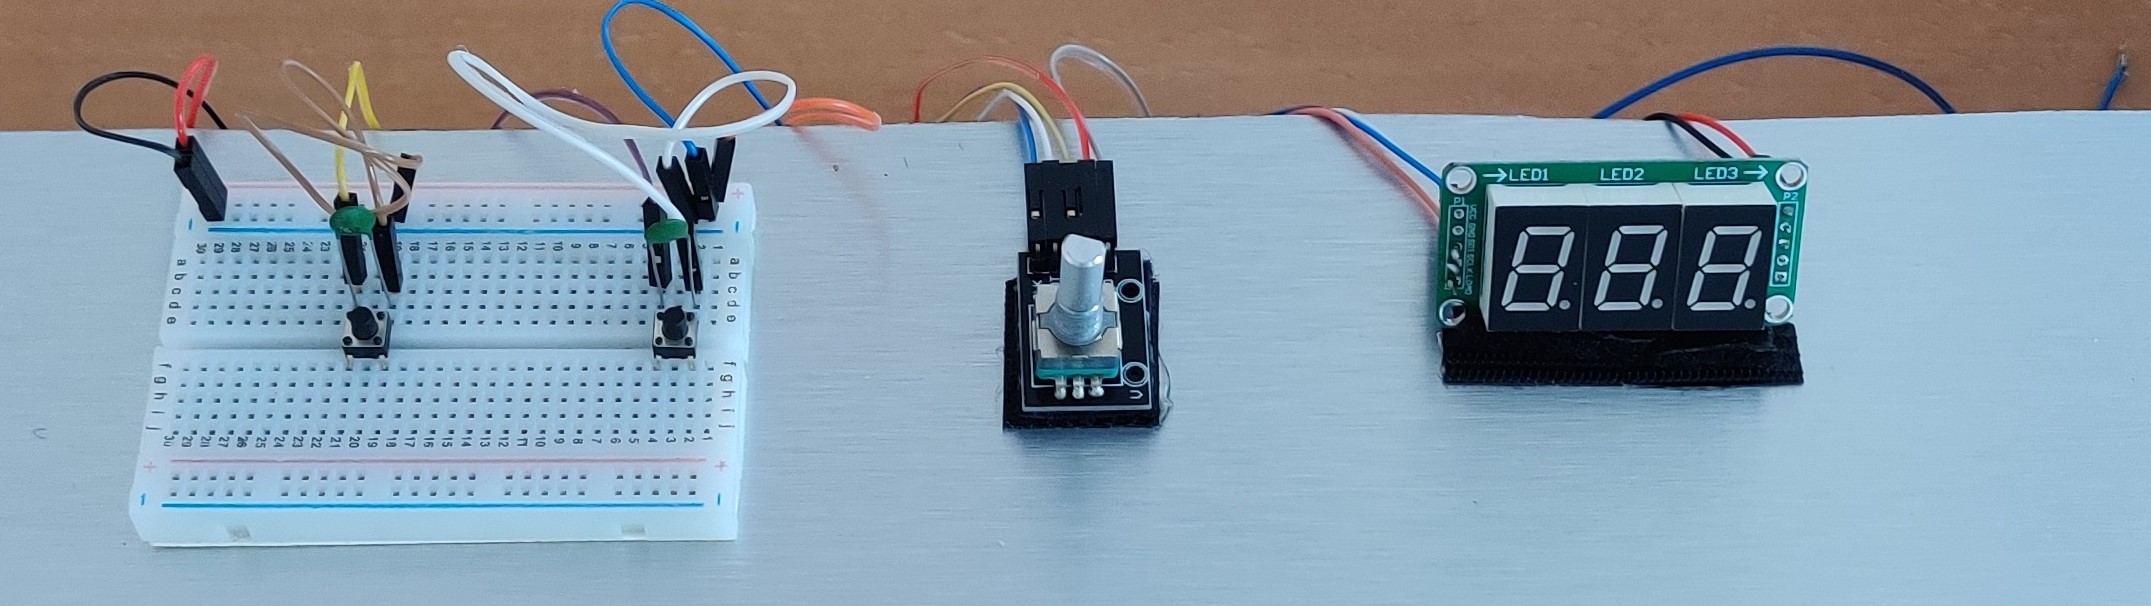
    – Choix du nombre à afficher (entre 0 et 255) en sélectionnant le chiffre souhaité avec un encodeur rotatif (avec bouton) qui commande un afficheur.

II. Travail réalisé

    Nous pouvons distinguer deux parties concernant la mise en forme de notre projet tutoré. Il est composé d’une partie informatique / électronique ainsi que d’une partie mécanique / conception / impression 3D.
    Nous avons débuté notre projet par une phase de discussion sur la conception de notre compteur en général et ses caractéristiques. Nous avons fait un premier choix non définitif concernant les fonctionnalités disponibles et leur application, la taille, le nombre de plaquettes numérotées (soit le nombre de bits), le type de moteur et son mode de transmission, le type de carte de commande de notre compteur, etc.

    Nous nous sommes par la suite lancés dans le dimensionnement des pièces pour que l’ensemble puisse rentrer dans notre valise et dans les essais de composants électroniques dont nous pourrions avoir besoin.
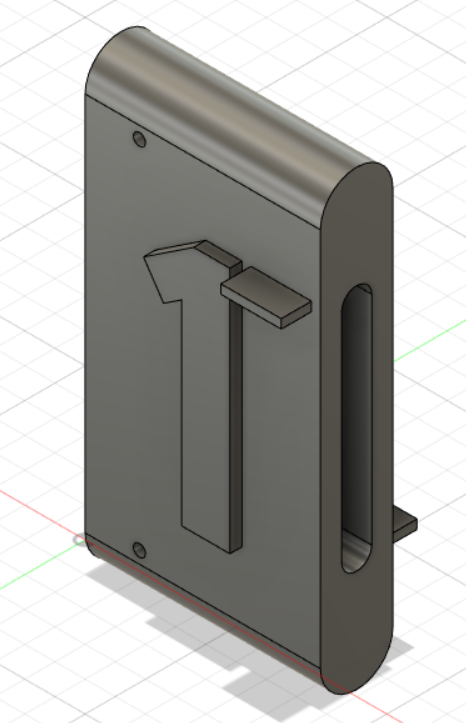
    Après avoir dimensionné les pièces sur le logiciel FUSION 360, nous nous sommes rendu compte que certaines pièces ne pouvaient pas être imprimés en 3D, étant donné leur taille trop importante.

    Modélisation plaquette numérotée sur Fusion360.

    Modélisation plaquette numérotée sur Fusion360.

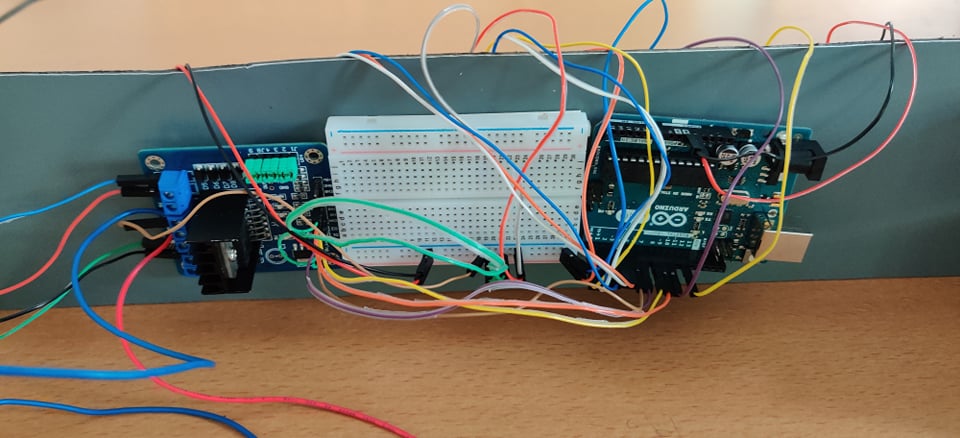
    La partie électronique du système est dirigée par une carte de commande Arduino UNO. Nous avons pu tester et configurer les fonctionnalités de comptage sur les afficheurs après avoir appris à utiliser le langage Arduino et son logiciel. Nous avons commencé à tester et programmer indépendamment chaque élément électronique dont nous pourrions avoir besoin pour ensuite commencer à les lier ensemble ou améliorer leur fonctionnement.

    Système électronique sous le fond de commande.

    Système électronique sous le fond de commande.

    Système électronique "partie commande".

    Système électronique “partie commande”.

    Nous sommes passés par des phases de recherche de composants que nous ne pouvons pas forcément concevoir en impression 3D.
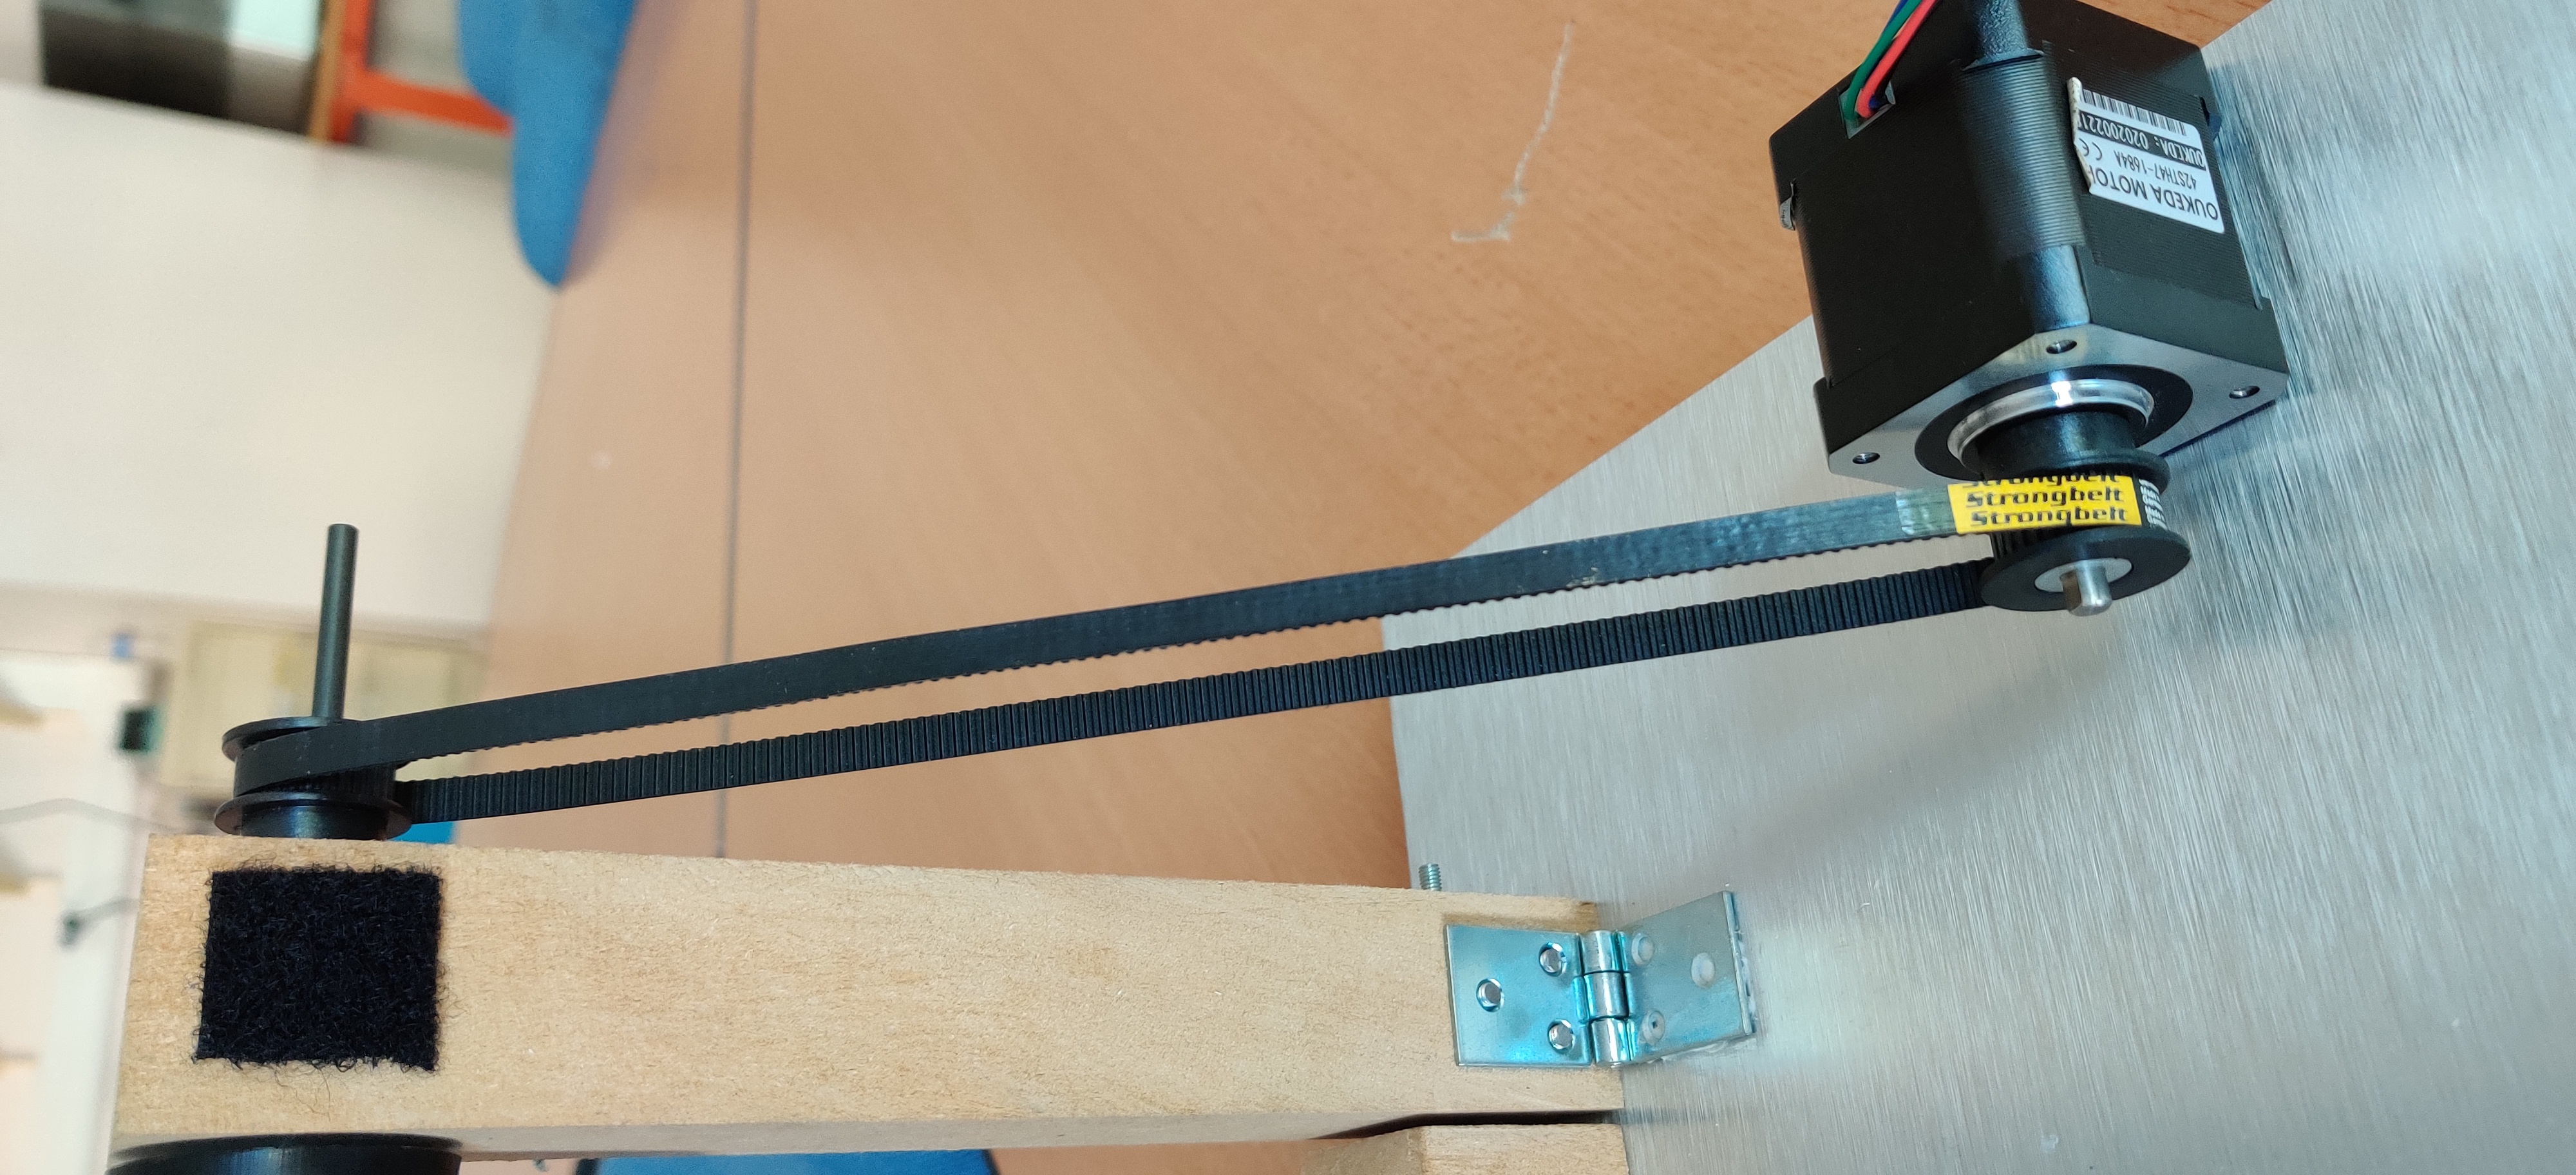
    Nous avons recherché quel moteur pas à pas serait le plus à même de convenir à notre système, quelles rondelles utiliser pour séparer les plaquettes, quelles charnières utiliser pour basculer notre compteur, quel système poulie-courroie utiliser pour la transmission.

    Notre moteur "pas à pas" et son système de transmission "poulies-courroie".

    Notre moteur “pas à pas” et son système de transmission “poulies-courroie”.

    Étant donné que nous nous sommes rendu compte lorsque nous voulions faire l’impression 3D de nos fonds et de nos potences que ce n’était pas possible pour celles-ci, nous avons opté pour des plaques de dibond pour les fond ainsi que du bois pour les pieds servant à soutenir nos fonds et les blocs de maintien des potences

    Pour finir, nous avons enfin pu procéder à l’assemblage de notre compteur binaire et le relier à son système de commande.

III. problèmes rencontrés

    Concernant la partie mécanique, le premier problème apparu est le dimensionnement finalement peu pertinent autour d’une potence de maintien, afin d’accueillir notre servomoteur, pour que l’on se rende compte qu’un moteur pas à pas serait plus pertinent pour notre système. A la suite de cela, nous avons redimensionné et modifié la potence de maintien censée accueillir le servomoteur, pour l’accueil du moteur pas à pas choisi. Cependant, après discussion avec notre professeur encadrant, il est ressorti qu’il serait préférable d’inclure un système poulie-courroie pour la transmission de notre moteur au compteur. Le moteur ne doit donc plus se trouver sur l’axe de la tige de maintien des plaquettes, ce qui rend le dimensionnement d’un espace moteur dans la potence inutile.
    De plus, nous avons dû changer à quelques reprises les dimensions de nos pièces, mais cela provient plus d’une évolution de notre projet que d’un problème réel.

    Ensuite, nous avons voulu commencer l’impression test de nos pièces en 3D mais nous avons attendu 2 mois sans que cela ne puisse être possible. Les files d’attente étaient très longues et toutes les imprimantes 3D étaient HS. Jusqu’à la fin de notre projet, nous n’avons donc jamais pu imprimer nos pièces. De ce fait, nous avons dû chercher à contacter une connaissance possédant une imprimante 3D et qui pourrait nous aider pour la conception de nos pièces finales.

    Concernant la partie électronique, c’est notre manque de connaissance qui nous a causé le plus de tort. Nous sommes donc assez limités lorsque des problèmes surviennent. Lorsque les programmes ne fonctionnent pas comme nous l’attendions, cela peut nous prendre beaucoup de temps afin de résoudre le problème.
    Ensuite, nous avons eu quelques soucis avec le logiciel Arduino. Nous avions un problème de bibliothèque, qui ne fonctionnait pas sous linux. Il a donc fallu passer sous Windows, mais ça n’a pas fonctionné dès le début. C’est en passant sur le logiciel Arduino en ligne que notre programme a pu fonctionner normalement.
    Il a aussi fallu adapter, tout au long du projet, les options du compteur au fur et à mesure des essais des composants. Il y avait des composants auxquels nous n’avions pas pensé au préalable, d’autres qui étaient finalement trop compliqués à utiliser, etc.

IV. Conclusion

    Pour conclure, nous sommes plutôt satisfaits du résultat final par rapport à notre idée initiale du projet. Notre système fonctionne très bien dans les grandes lignes.
    Il arrive de temps en temps que les plaquettes poussantes ne tombent pas parfaitement à l’emplacement qui leur est dédiée et les potences de maintien ont un léger jeu avec les blocs de support, ce qui pose un léger problème de tension de notre courroie de transmission. Exceptés ces deux points, le compteur binaire est fonctionnel, même s’il pourrait être amélioré. Nous pourrions régler ces problèmes de potence et de pièces, ajouter un décompte sur le compteur ou encore améliorer l’esthétique du projet.
    La réalisation de ce projet a été pour nous très instructive. Ce dernier s’est reposé sur un travail coopératif où nous avons beaucoup appris. Nous avons fait face à différentes problématiques, que nous avons su résoudre.

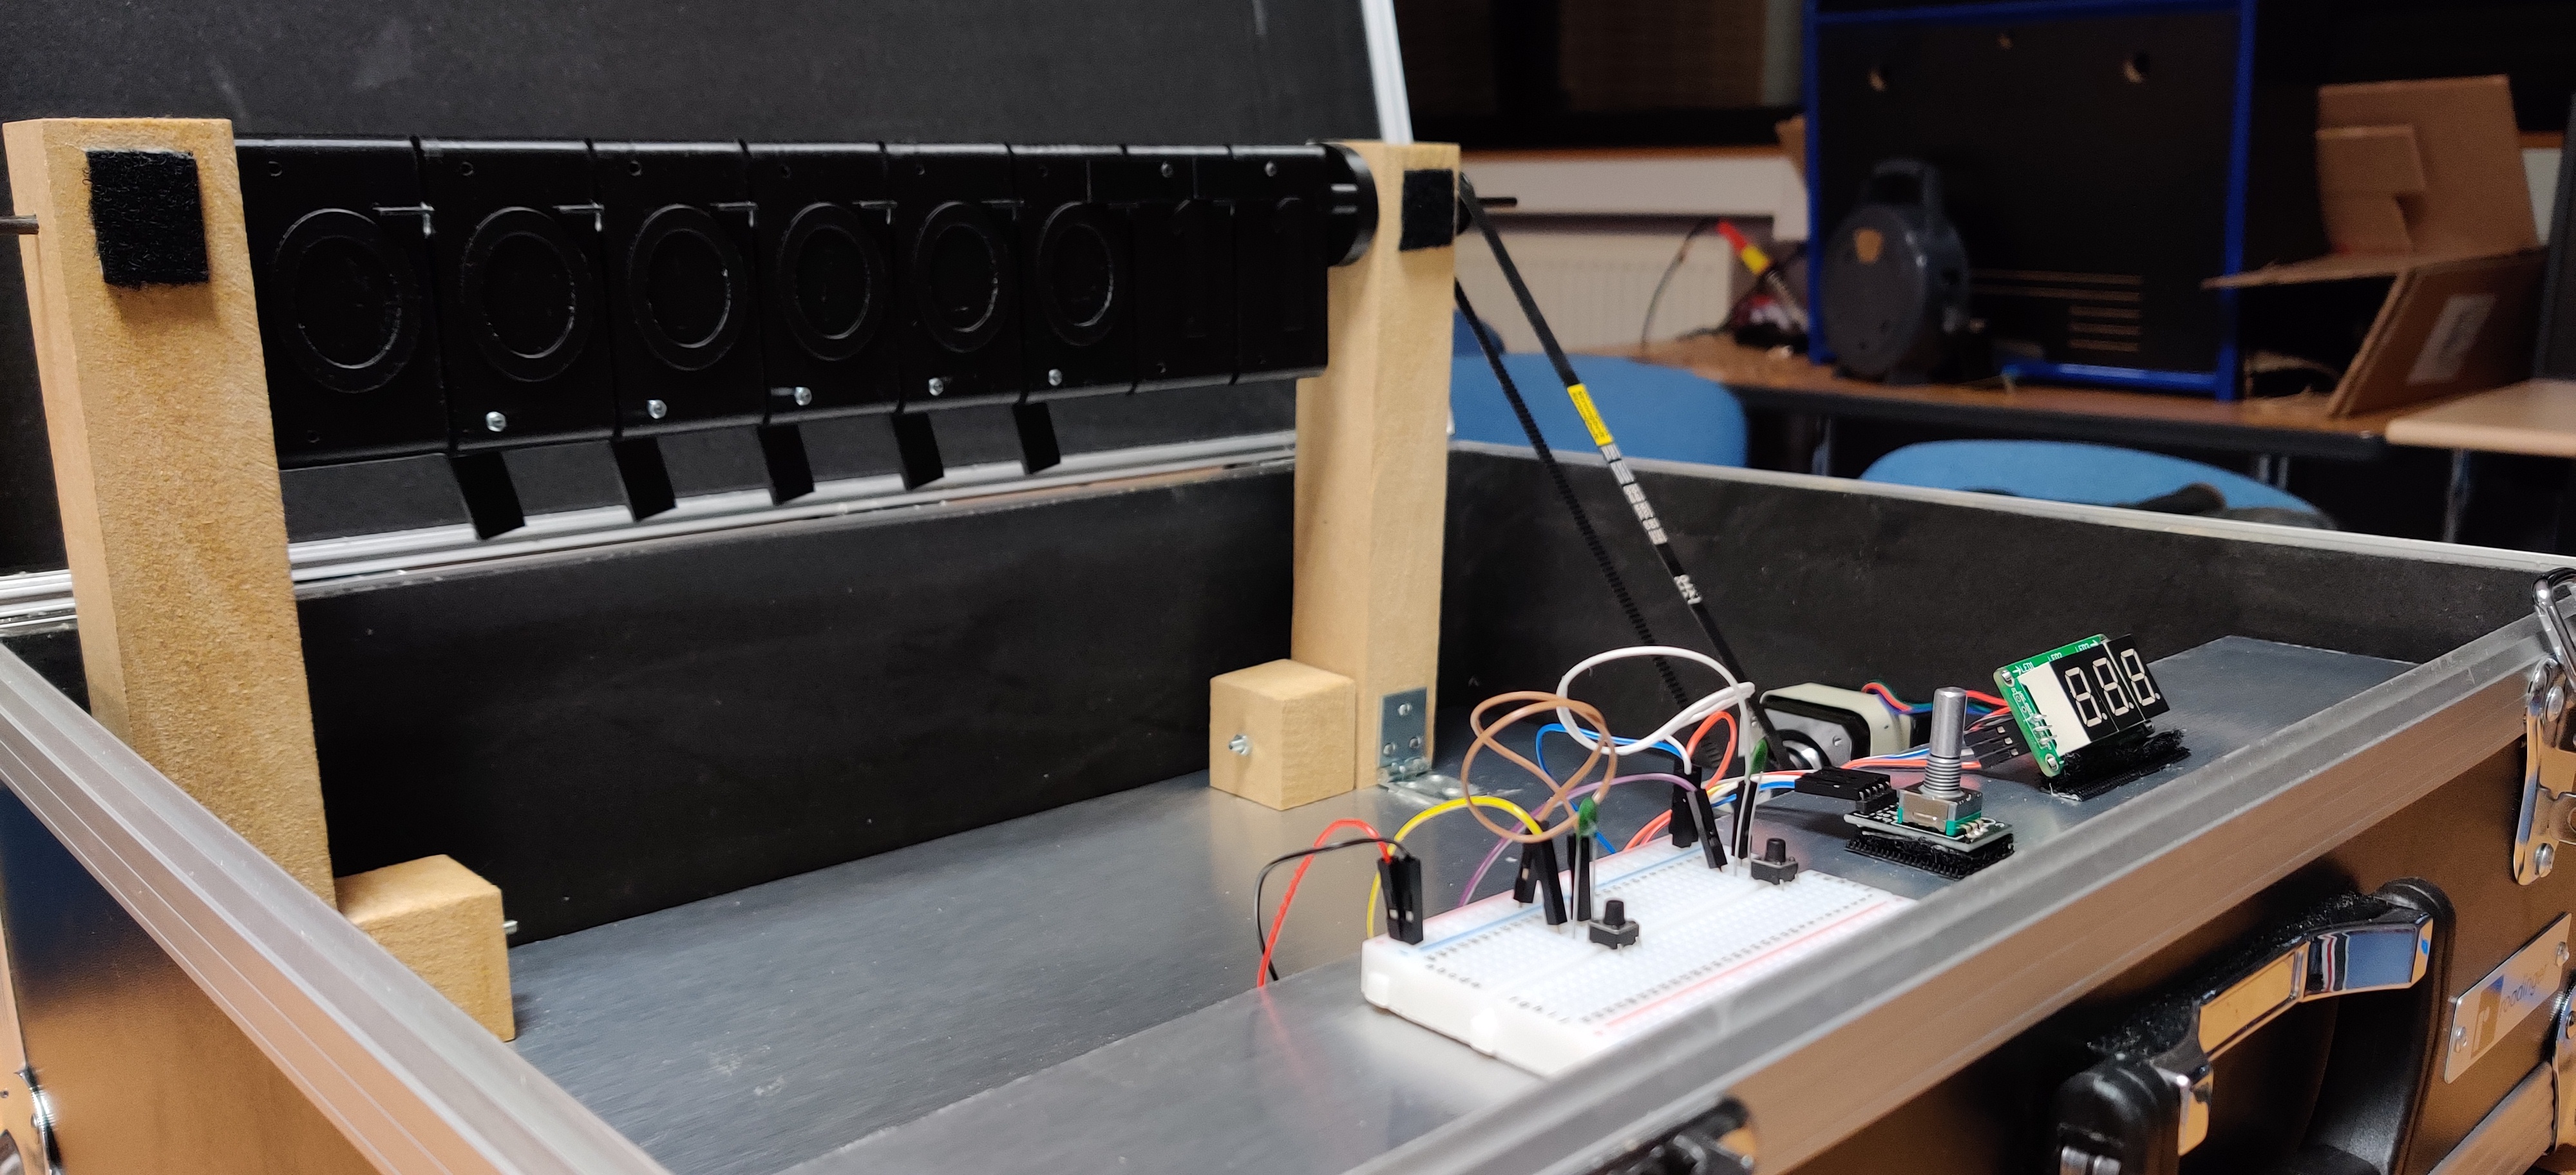
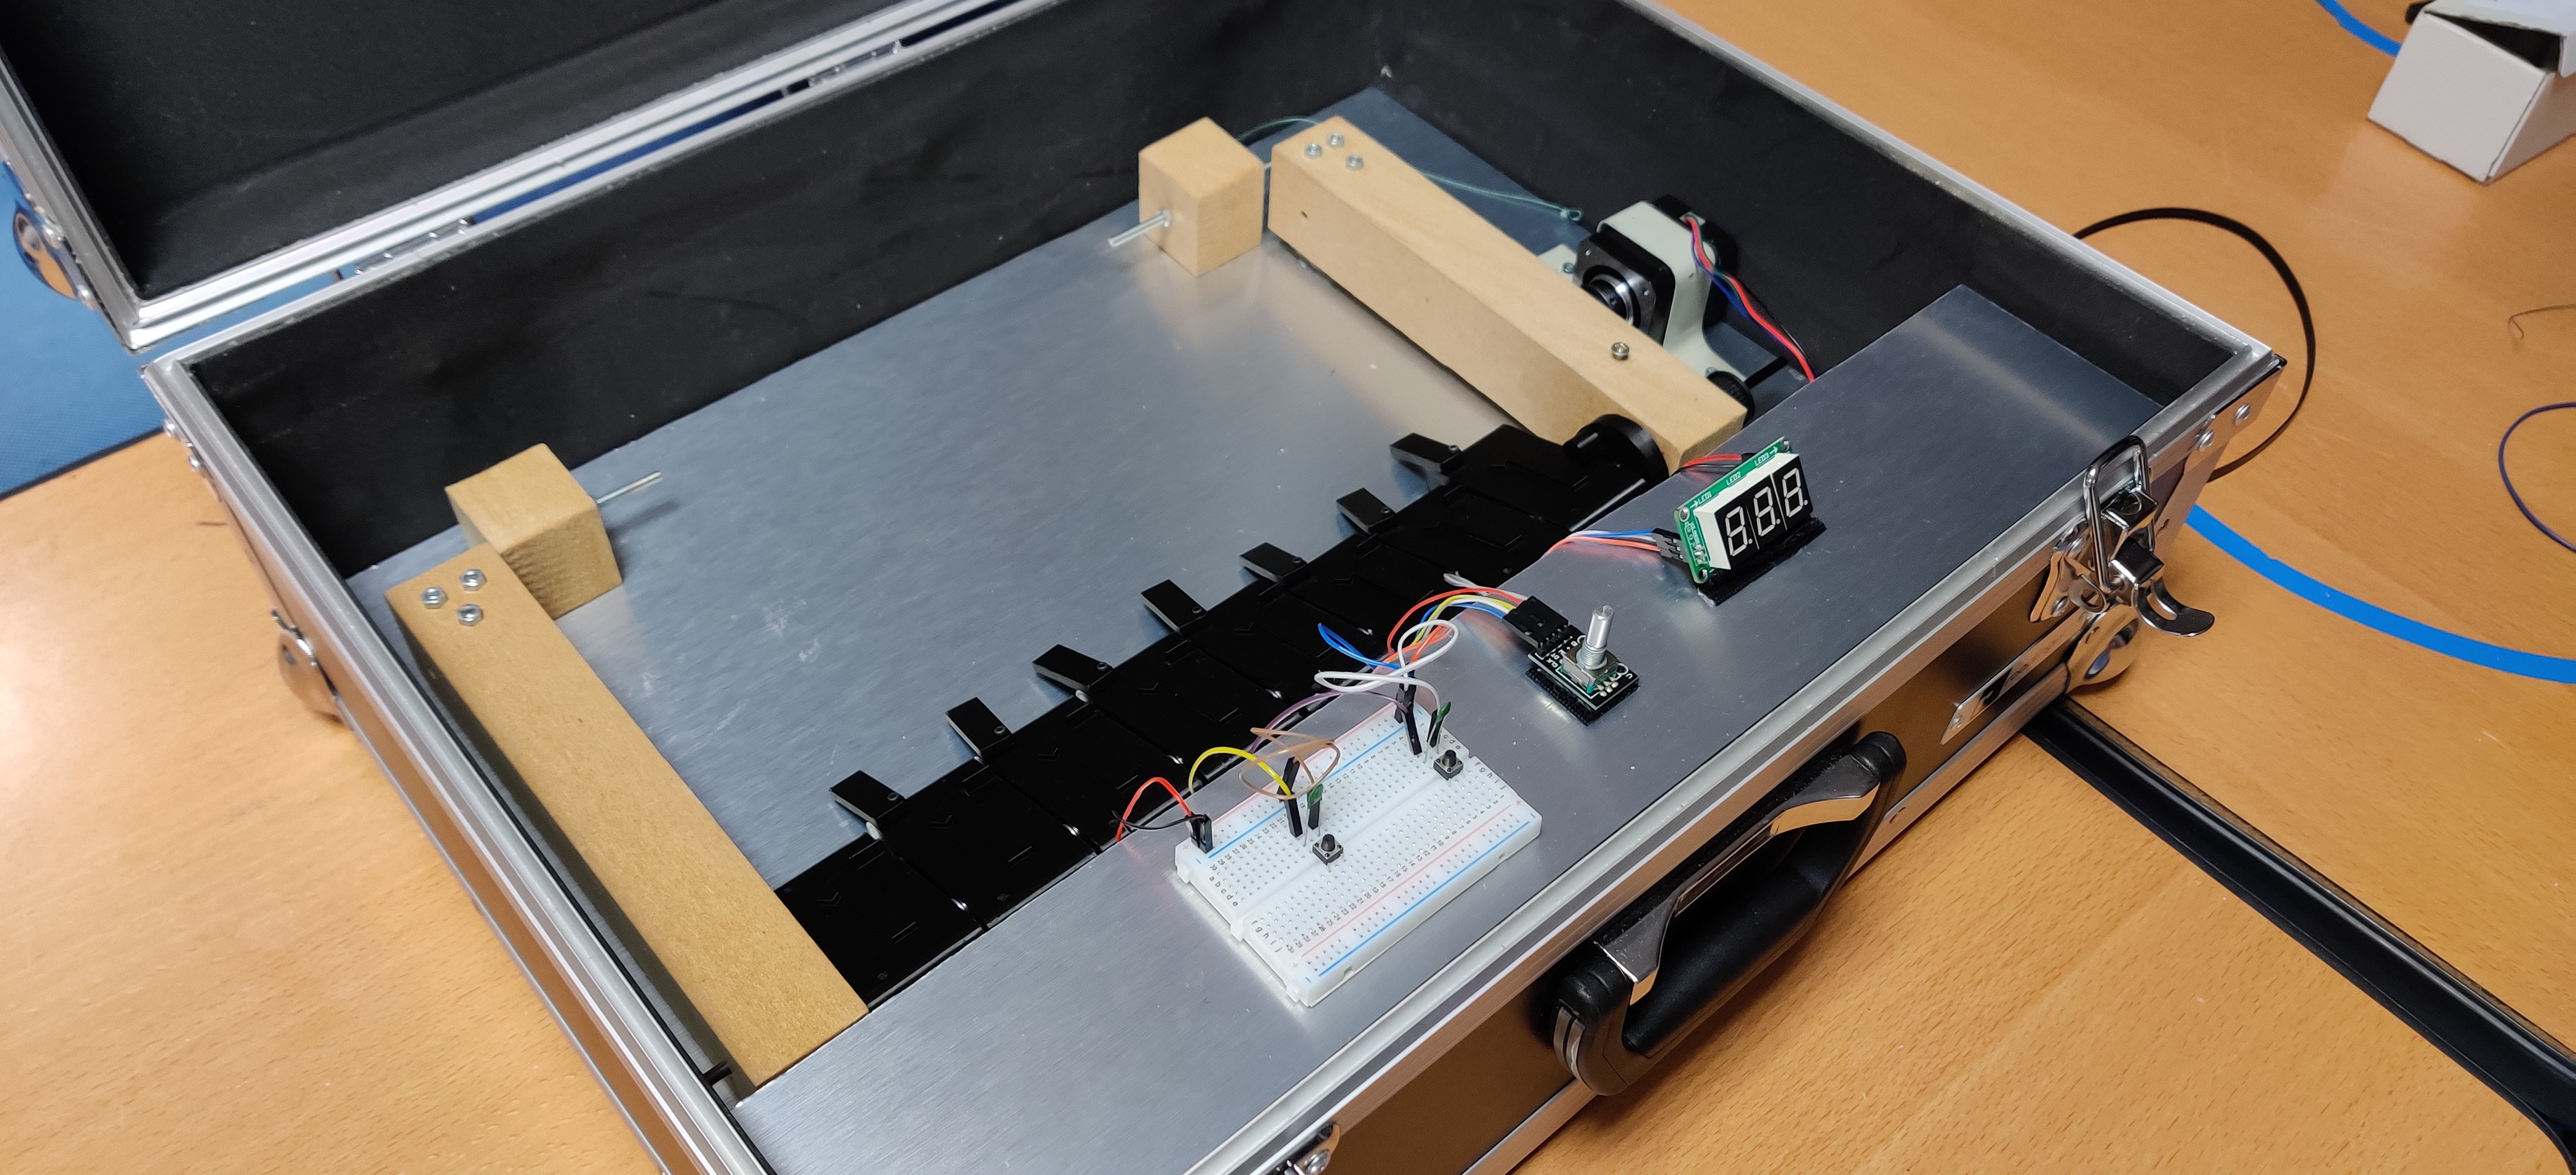
    Voici donc le résultat de notre compteur binaire :

    Position "utilisation du système"

    Position “utilisation du système”

    Position "repos/transport"

    Position “repos/transport”

    Vous pouvez consulter notre compte rendu qui vous expliquera plus en détail le déroulé du projet ici :

    GDE Erreur: Erreur lors de la récupération du fichier - si nécessaire, arrêtez la vérification d'erreurs (404:Not Found)

    Merci de votre attention !

    Maëlys et Thomas, PeiP 2A, Polytech Angers

Le banc d’essai à trombone

Bonjour à toutes et à tous, nous sommes deux étudiants, Reyan et Mathieu en deuxième année d’école d’ingénieur à Polytech Angers. Sur ce blog vous allez trouver un avant-gout du projet que nous avons réalisé. Avant de commencer il faut savoir qu’un banc d’essai sert à éprouver physiquement un objet jusqu’à ce qu’il se casse afin d’effectuer des tests de fiabilité. L’objectif de notre projet était donc de créer un système pouvant remplir ce rôle afin d’étudier la fiabilité d’un trombone grâce aux résultats obtenues. Cette maquette aura pour but d’être utilisée lors de conférence ou de cours afin d’illustrer avec une démonstration concrète les essais de fiabilité.

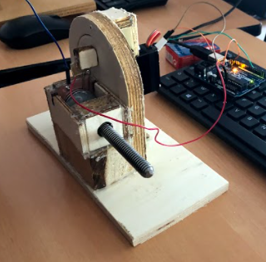
Maquette expérimentale laissée par un professeur au début du projet

Maquette expérimentale laissée par un professeur au début du projet

Par conséquent pour des raisons pratiques nous avons décidé de la fabriquer dans un format facile à transporter

Cette maquette devait être autonome. C’est-à-dire qu’elle devait exercer une force sur le trombone jusqu’à ce qu’il se casse. Une fois cassée la maquette devait s’arrêter et nous donner le nombre de cycles effectués avant cette casse. Notre projet comporte donc une partie importante d’automatisation, qui est principalement géré par une carte Arduino Uno que nous avons entièrement codé et une partie CAO où nous avons créé notre maquette de A à Z.

Face avant de notre maquette sur SolidWorks

Face avant de notre maquette sur SolidWorks


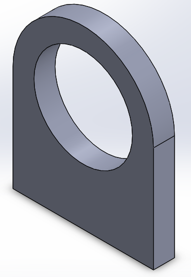
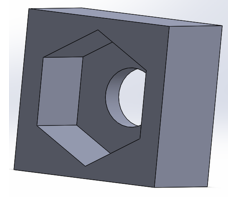
Exemple de pièce SolidWorks

Exemple de pièce SolidWorks

Une fois la CAO terminée nous devions usiner nos pièces. Pour cela nous avons utilisé le Charly Robot à notre disposition au FabLab, voici une vidéo de la machine en action :

Suite à l’usinage des pièces nous avons dû assembler notre maquette. Cependant quelques péripéties apparurent en cours de route comme le vissage du bois qui fut impossible (nous avons donc dû procéder à du collage) ainsi que l’assemblage de la partie mobile de l’étau.

Maquette réalisée

Maquette réalisée

Malheureusement, nous devons encore effectuer quelques modifications avant que notre maquette soit fonctionnelle. J’espère que cette présentation de projet vous aura donné envie d’en savoir plus et que vous ferez partie du prochain groupe ayant pour mission de finaliser ce projet.
Merci d’avoir pris le temps de lire notre article. Nous vous laissons avec notre maquette finale en action.

Rasoli Reyan
Rivault Mathieu

Maquette d’une maison connectée

Bonjour à toutes et à tous,

Nous sommes Amir GUERFI, Walid JALALI, Jonas CHERON et Valentin HUREL, quatre étudiants en deuxième année de cycle préparatoire du parcours des écoles d’ingénieurs Polytech. Nous avons pris énormément de plaisir à réaliser le projet de création d’une maquette de maison connectée, supervisé par notre professeur, Monsieur Riahi.

Présentation du projet :

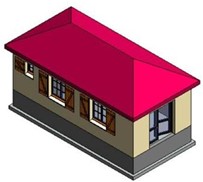
Modèle de maison sur Revit

Modèle de maison sur Revit

L’objectif de ce projet est de réaliser une maquette à échelle réduite d’une maison individuelle équipée d’un enregistreur autonome de données (température, humidité, taux de CO2, …). Ces dernières peuvent être exploitées par la suite pour l’étude et la modélisation du comportement des occupants de la maison. Cette solution peut être facilement déployée sur un bâtiment à échelle réelle.

De ce fait, la réalisation de ce dernier s’est déroulée en trois parties distinctes :

La première partie consistait à la conception de la maison. Nous avons de ce fait, à l’aide d’un logiciel de CAO, imaginé et dessiné une maison à l’échelle réelle avec une porte et deux fenêtres comme le stipulait le cahier des charges. Une fois les plans réalisés, nous avons tous ensemble décidé de l’échelle adoptée pour la réalisation d’une maquette de cette maison. Il fallait donc trouver le juste milieu entre une maquette assez grande pour pouvoir travailler aisément dessus et une maquette de taille raisonnable afin de limiter les coûts de fabrication et de faciliter le stockage de cette dernière. Nous avons donc décidé de retenir l’échelle 1/20ème afin de satisfaire ces contraintes.

La deuxième étape de ce projet était d’apprendre à manipuler une carte Arduino et les différents capteurs imposés par le cahier des charges. Ces derniers étaient composés de capteurs de température, d’humidité, de CO2, de luminosité et d’ouverture/fermeture de fenêtres. Il fallait donc programmer et relier tous ces capteurs avec la carte Arduino à l’aide de codages complexes afin d’enregistrer les différentes données de la maison et de les afficher dans un tableau Excel.

Enfin, le projet s’est terminé par la réalisation concrète de la maquette avant d’y intégrer tous les capteurs et de réaliser les différentes mesures.

Travail Réalisé :

La première contrainte de cette modélisation était de penser à construire une maison dont la réalisation en maquette réelle à échelle réduite ne poserait pas trop de problème.
Afin d’avoir des composants à nos dimensions et un design voulu, nous avons modélisé ces fenêtres, volets et porte avant de les importer dans notre maison. Pour finir, nous avons ajouté des textures aux murs, sol et toit de notre maison afin de la rendre plus réelle et design.

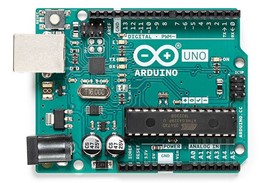
Ensuite nous avons commencé la partie « programmation » des différents capteurs. En effet, l’objectif premier de notre étude est de recueillir les données de notre maquette. Nous avons pour cela utiliser une carte Arduino Uno R3 qui nous a permis de recueillir les mesures sur un tableur Excel. Cependant, afin de mieux comprendre leur fonctionnement, nous avons traité chaque capteur séparément, avant de les rassembler.

Carte Arduino Uno R3

Carte Arduino Uno R3

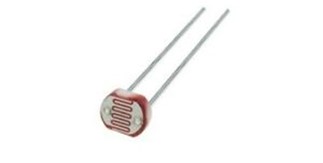
Ainsi, nous avons débuté par le capteur de luminosité. Nous avons fait le choix d’une photorésistance GL5528. Ce capteur est composé d’une résistance dont la résistivité varie en fonction de l’intensité lumineuse. Ainsi, la résistance du capteur diminue lorsque l’intensité lumineuse de l’environnement augmente. Nous obtenons en sortie une tension électrique que nous convertissons ensuite en luxmètre par le biais de la formule :

AnalogToResistance

Avec U = 5 volts, la tension délivrée par l’Arduino.
Analog est la valeur analogique en sortie de la photorésistance.
1024 est le nombre de valeurs possibles. L’Arduino code sa tension aux bornes du port analogique (0V à 5V) sur 10 bits, soit 2^10 = 1024.
Et donc V en volts.

VoltToResistance

Avec R_0 = 10 000 ohms et R en ohm.

ResistanceToLux

L en lux.

Pour le montage de capteur, il était impératif d’ajouter une résistance en série de 10 000 Ω. Nous recueillons la valeur de la tension en sortie sur le pin analogique A0, capable de lire la valeur d’une tension renvoyée par notre capteur.

Photoresistance GL5528

Photoresistance GL5528

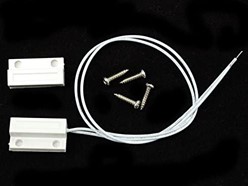
Ensuite, nous nous sommes attaqués au capteur d’ouverture fermeture de référence ADA375. Celui-ci se compose de plusieurs fils, on relie le premier sur la GND de l’Arduino et le second sur le pin DIGITAL n°4. Lorsque les deux parties sont en contact, le capteur laisse passer le courant (circuit fermé) et renvoie 0. A l’inverse, lorsque que l’on les éloigne l’une de l’autre, le courant ne circule plus (circuit ouvert), ainsi le capteur renvoie 1.

Capteur d’ouverture fermeture ADA375

Capteur d’ouverture fermeture ADA375

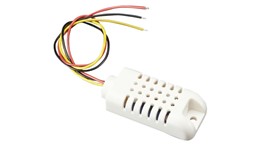
En outre, nous avons traité le capteur de température et d’humidité : AM2302 (version filaire de la DHT22). Ce capteur est composé d’un capteur d’humidité capacitif et d’une thermistance qui mesurent l’humidité et la température de l’air ambiant. L’AM2302 est connecté au pin 5V, au pin GND et renvoie un signal numérique sur le pin de sortie digital n°2.

Capteur de température et d’humidité  AM2302

Capteur de température et d’humidité AM2302

Plus tard dans le projet, nous avons fait l’acquisition du capteur d’environnement et de CO2 de référence CCS811. Il s’agit d’un capteur environnemental qui nous permettra de connaître la présence de COV dans notre maquette et d’en déduire le niveau de composés organiques volatils totaux (TVOC en anglais). Il permet également de déterminer le taux de CO2 équivalent présent dans l’air.

Capteur d’environnement CCS811

Capteur d’environnement CCS811

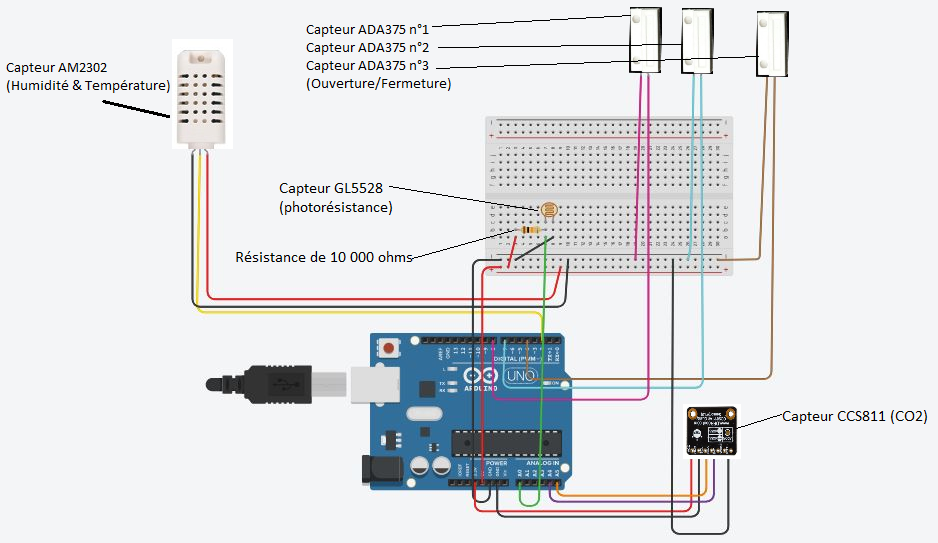
Voici donc une représentation graphique du montage des capteurs sur l’Arduino :

Représentation du montage des capteurs sur l'Arduino

Représentation du montage des capteurs sur l’Arduino

Vous pourrez aussi visualiser le code du programme de notre Arduino via ce lien :
https://create.arduino.cc/editor/amir49/53ccc0f1-98a0-45bf-ab38-cf373de0ea6f/preview

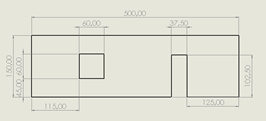
Enfin, pour réaliser notre maquette, la première opération consistait à déterminer les dimensions et l’échelle de cette maquette. Nous avons pris comme référence le fait que nous voulions que notre maquette fasse 50 cm de long. La longueur réelle de notre maison étant de 10 m, notre maquette est donc une reproduction de notre maison à l’échelle 1/20. Nous avons donc poursuivi en convertissant toutes les côtes de notre maison grâce à l’échelle calculée. Ensuite, nous avons préparé des plans de découpe pour chaque pièce composant notre maquette.

Pour assembler ces pièces, nous avons opté pour de la colle à bois ainsi que des équerres pour le toit.

Pour nos ouvertures, nous avons découpé des planches de plexiglas pour les fenêtres et de contre-plaqué pour la porte. Puis, nous les avons fixés aux murs de notre maison à échelle réduite avec des charnières. A l’extérieur, nous avons ajouté des volets coulissants sur rails. Enfin, nous avons fixé les différents capteurs, aux fenêtres et au sol de la maison. Nous avons également fixé la carte Arduino à l’intérieur de la maison et passé un câble afin de relier la carte Arduino à un ordinateur.

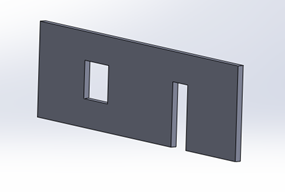
Plan du mur de la façade avant de la maison

Plan du mur de la façade avant de la maison

Plan1

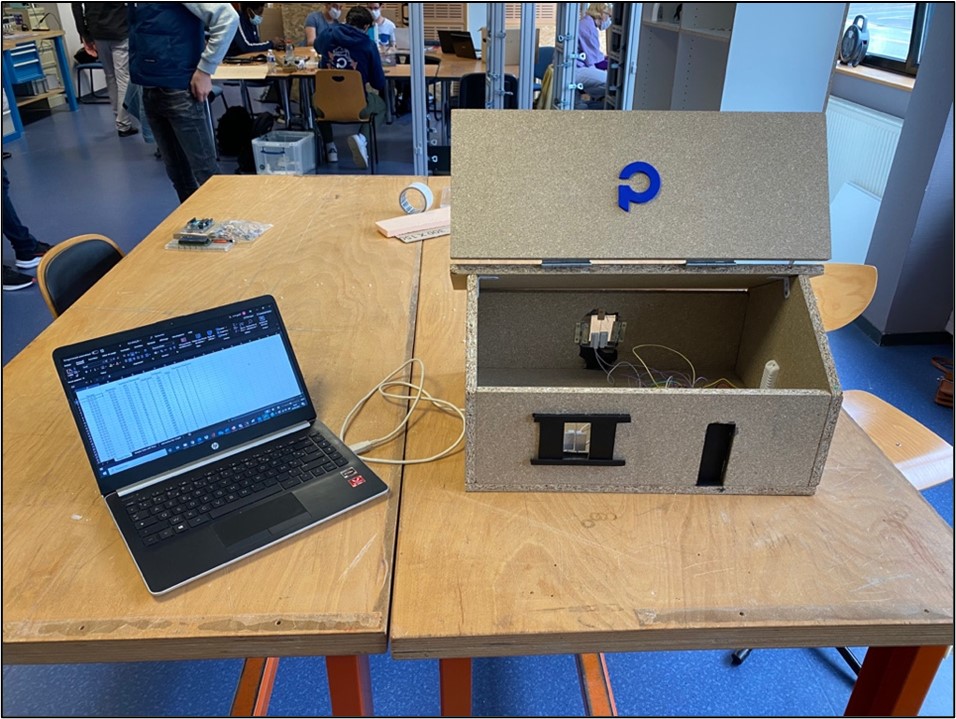
Notre maquette ce présente donc ainsi :

Maquette maison

Maquette maison

Problèmes rencontrés :

Lors de la réalisation de la maquette, nous nous sommes rendu compte que certaines formes géométriques dessinées en CAO étaient relativement complexes à réaliser dans la réalité.
Pendant cette opération, nous avons été surpris par la difficulté à réaliser des découpes droites à l’aide de la scie sauteuse.
Par la suite, nous avons été confrontés à un problème plus important. Nous ne savions pas comment réaliser les trous de fenêtres dans les panneaux de contreplaqués.
Pour finir, nous avons dû trouver une solution afin de pouvoir, si souhaité, réduire la luminosité à l’intérieur de la maison. Néanmoins, nous n’avions plus de charnières disponibles. Nous avons donc réfléchi à un autre système de volets amovibles avec le peu de matériaux restants.

Critique des résultats obtenus :

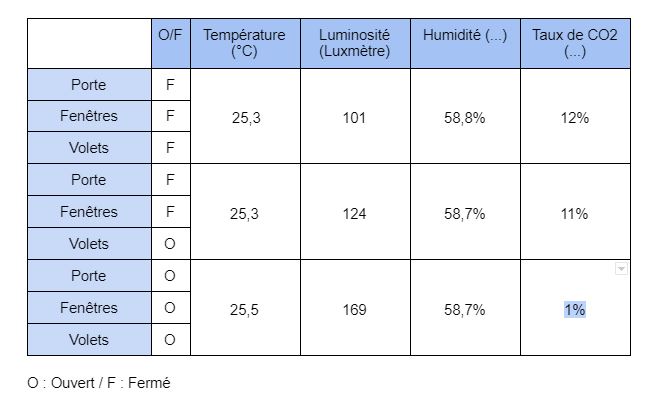
Une fois la maquette finalisée et les capteurs installés, nous avons pris le temps de relever et d’analyser les différentes données transmises par la carte Arduino sur l’ordinateur. De ce fait, nous avons pu observer que les capteurs d’ouverture et de fermeture des fenêtres étaient fonctionnels. En effet, les capteurs transmettent une certaine valeur lorsque les fenêtres étaient fermées et une autre valeur lorsqu’elles étaient ouvertes.
Aussi, lorsque les volets étaient fermés, le capteur de luminosité envoyait une valeur beaucoup plus faible que lorsque les volets étaient ouverts.
Nous avons également obtenu des valeurs cohérentes de la part du capteur de température et d’humidité.
Enfin, dans le but d’analyser le capteur de qualité d’air, nous avons ou non souffler sur ce capteur. Nous avons ainsi remarqué des différences flagrantes au niveau des résultats en fonction des différentes conditions citées ci-dessus.

Tableau résultats

Tableau résultats

Montage Arduino dans la maquette

Montage Arduino dans la maquette

Conclusion

Ce projet fut pour nous très enrichissant. Nous avons pris un réel plaisir à travailler sur notre maison intelligente. Nous avons fait le choix de travailler sur cette maquette car il s’agit d’un projet concret dont la prochaine étape aurait été de l’appliquer dans une réelle pièce. De plus, nous avons été amenés à travailler sur différents aspects. En effet, dans le cadre de ce projet, il y avait de la programmation, de la CAO et la construction finale de la maquette.

RUBIBOX – Robot d’arcade Rubik’s cube

Présentation de notre projet :

Bonjour à tous !

Nous sommes Lou Bénier, Erwann Miloux et Maxime Toublanc, étudiants de 2ème année à Polytech Angers.

Cet article est dédié à notre projet de fin d’année porté sur le domaine de la robotique.

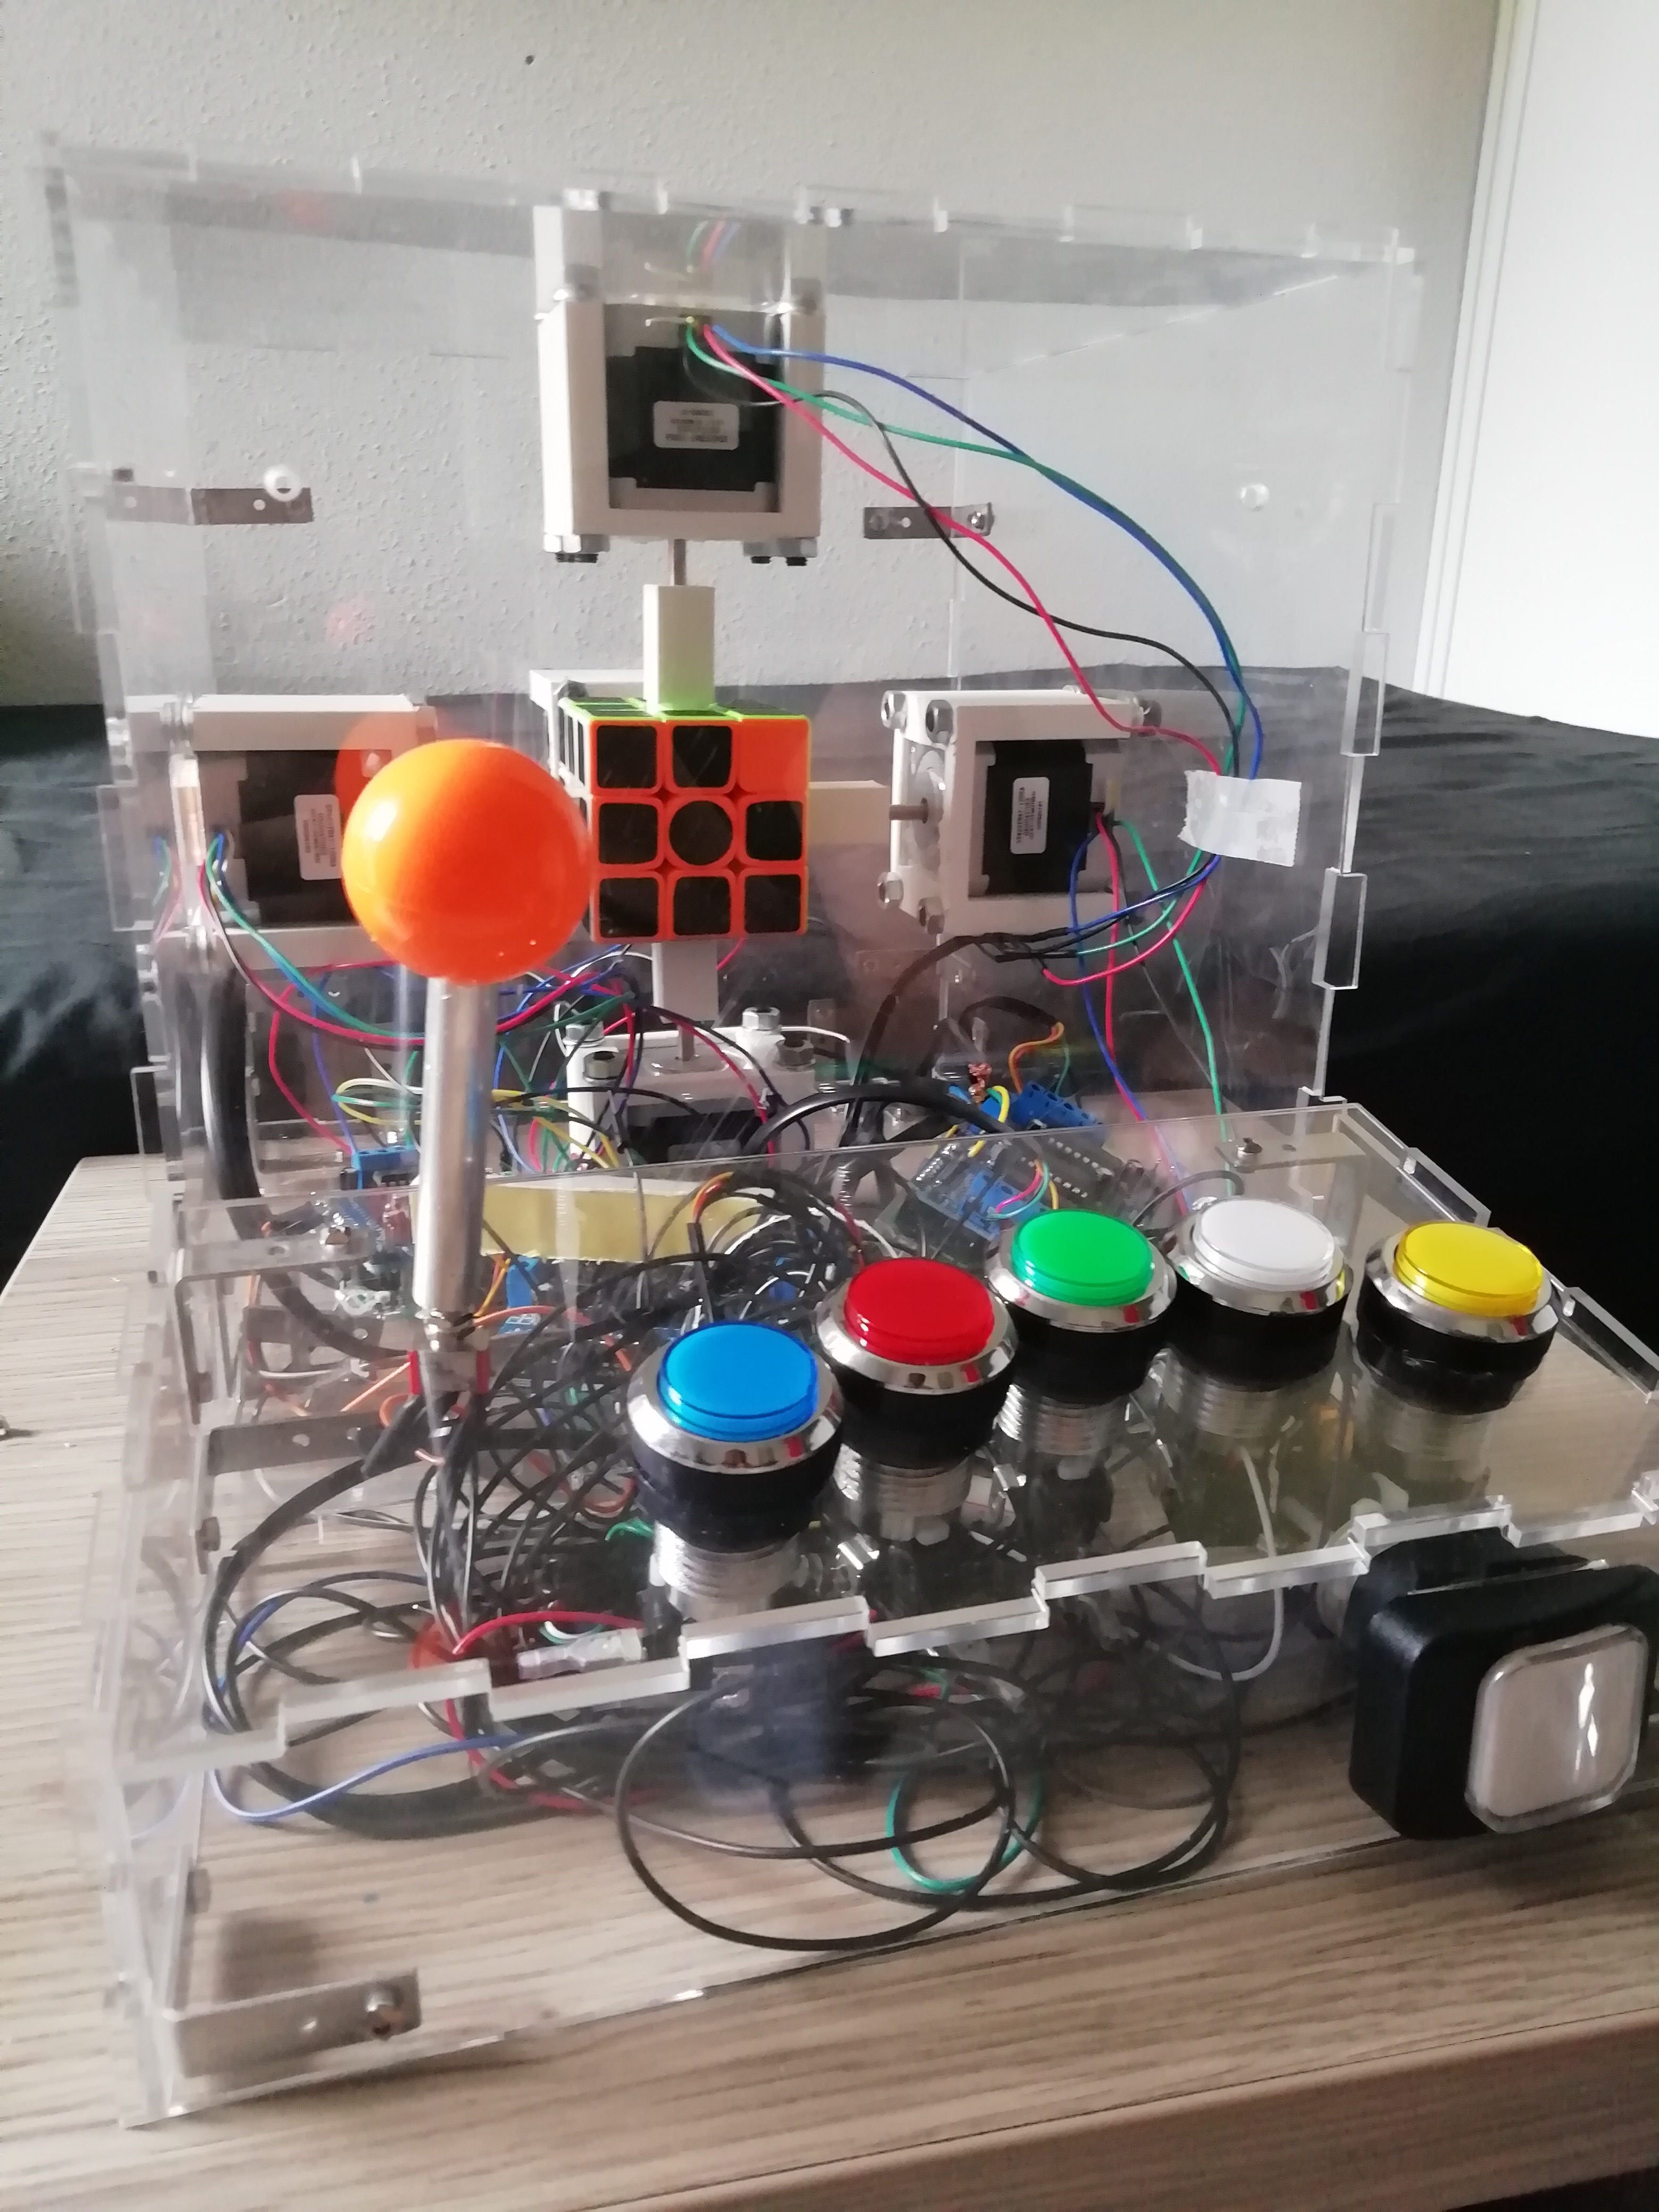
Nous vous présentons donc Rubibox, notre robot d’arcade de réalisation du Rubik’s cube.
Le but étant de résoudre ce célèbre casse-tête au moyen de boutons poussoirs en ajoutant comme difficulté l’incapacité de pivoter la face orange.

logo

Le cube à résoudre est à l’intérieur d’une boîte en plexiglas transparent, rendant la manipulation manuelle impossible.

L’idée est d’intégrer ce projet à un autre bien plus grand : Escape Polytech.
En effet nous l’avons conçu dans le but qu’il soit encastré dans un bloc de l’armoire d’Escape Game pour l’édition Escape Polytech à venir.


Conception & Réalisation :

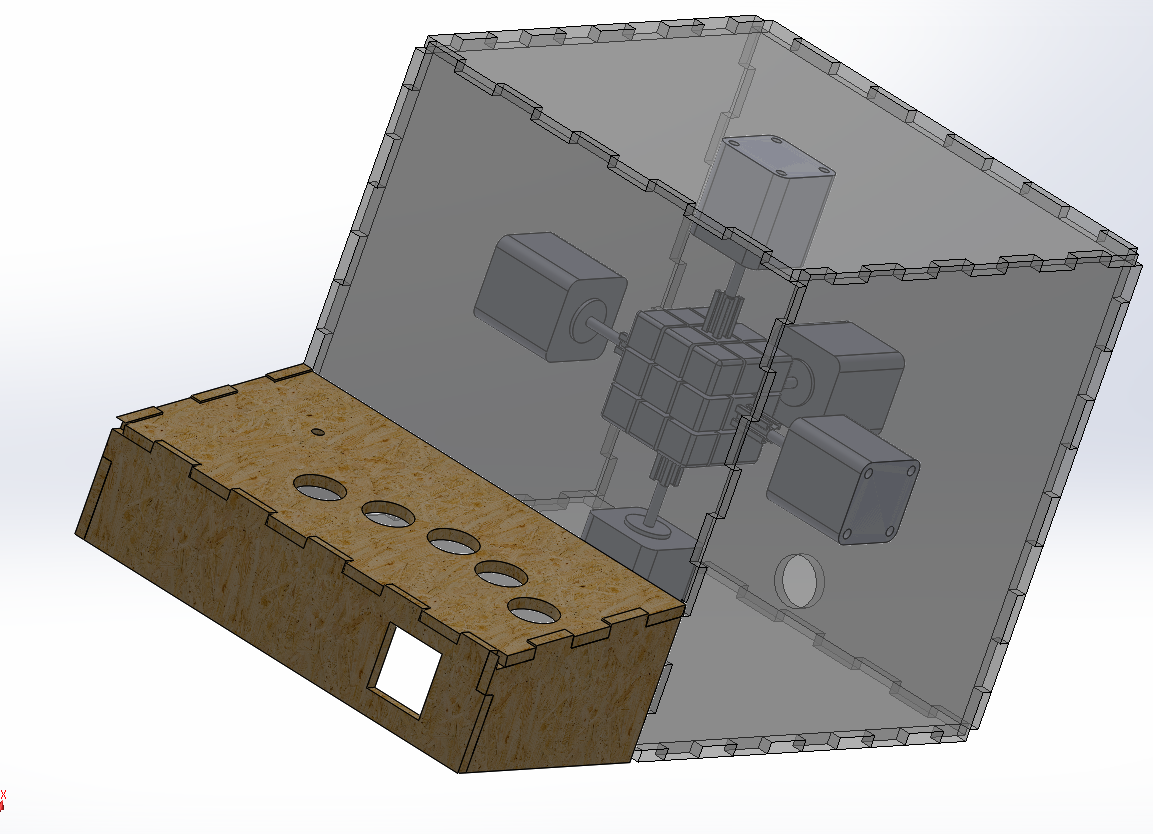
Nous sommes partis sur l’idée d’un cube dans un cube.

Les moteurs sont vissés sur les faces intérieures d’un cube en plexiglas, tenant le Rubik’s Cube au centre.
La pièce orange non pivotable est face à l’utilisateur du robot, sa vue n’étant pas obstruée par un sixième moteur.
CAO SolidWorks

Modélisation CAO de Rubibox (SolidWorks)

Pour ce qui est de la commande des moteurs, ils sont activés suite à l’appui d’un bouton d’arcade de la couleur de la face correspondante.

Ces derniers sont disposés sur un petit boîtier au-devant du cube en plexiglas.
On ajoute un bouton « mélange » (shuffle en anglais) à l’avant du boîtier.
Associés à ces boutons, des LED de même couleur s’allument lors de la rotation d’une face.
La liaison entre les boutons poussoirs et les moteurs, se fait via 3 cartes Arduino UNO.

Il nous a fallu songer à une méthode pour décider du sens de rotation (horaire ou anti-horaire).

Pour ce faire, nous utilisons un interrupteur levier ON OFF ON, qui activé à « gauche » pivote la face dans le sens anti-horaire, et activé à « droite » donne une rotation horaire.
C’est dans l’esprit du robot d’arcade, que nous voulons donner à cet interrupteur l’apparence d’un joystick d’arcade.

Au cours de ce projet nous avons dû utiliser différentes machines spécifiques telles que :

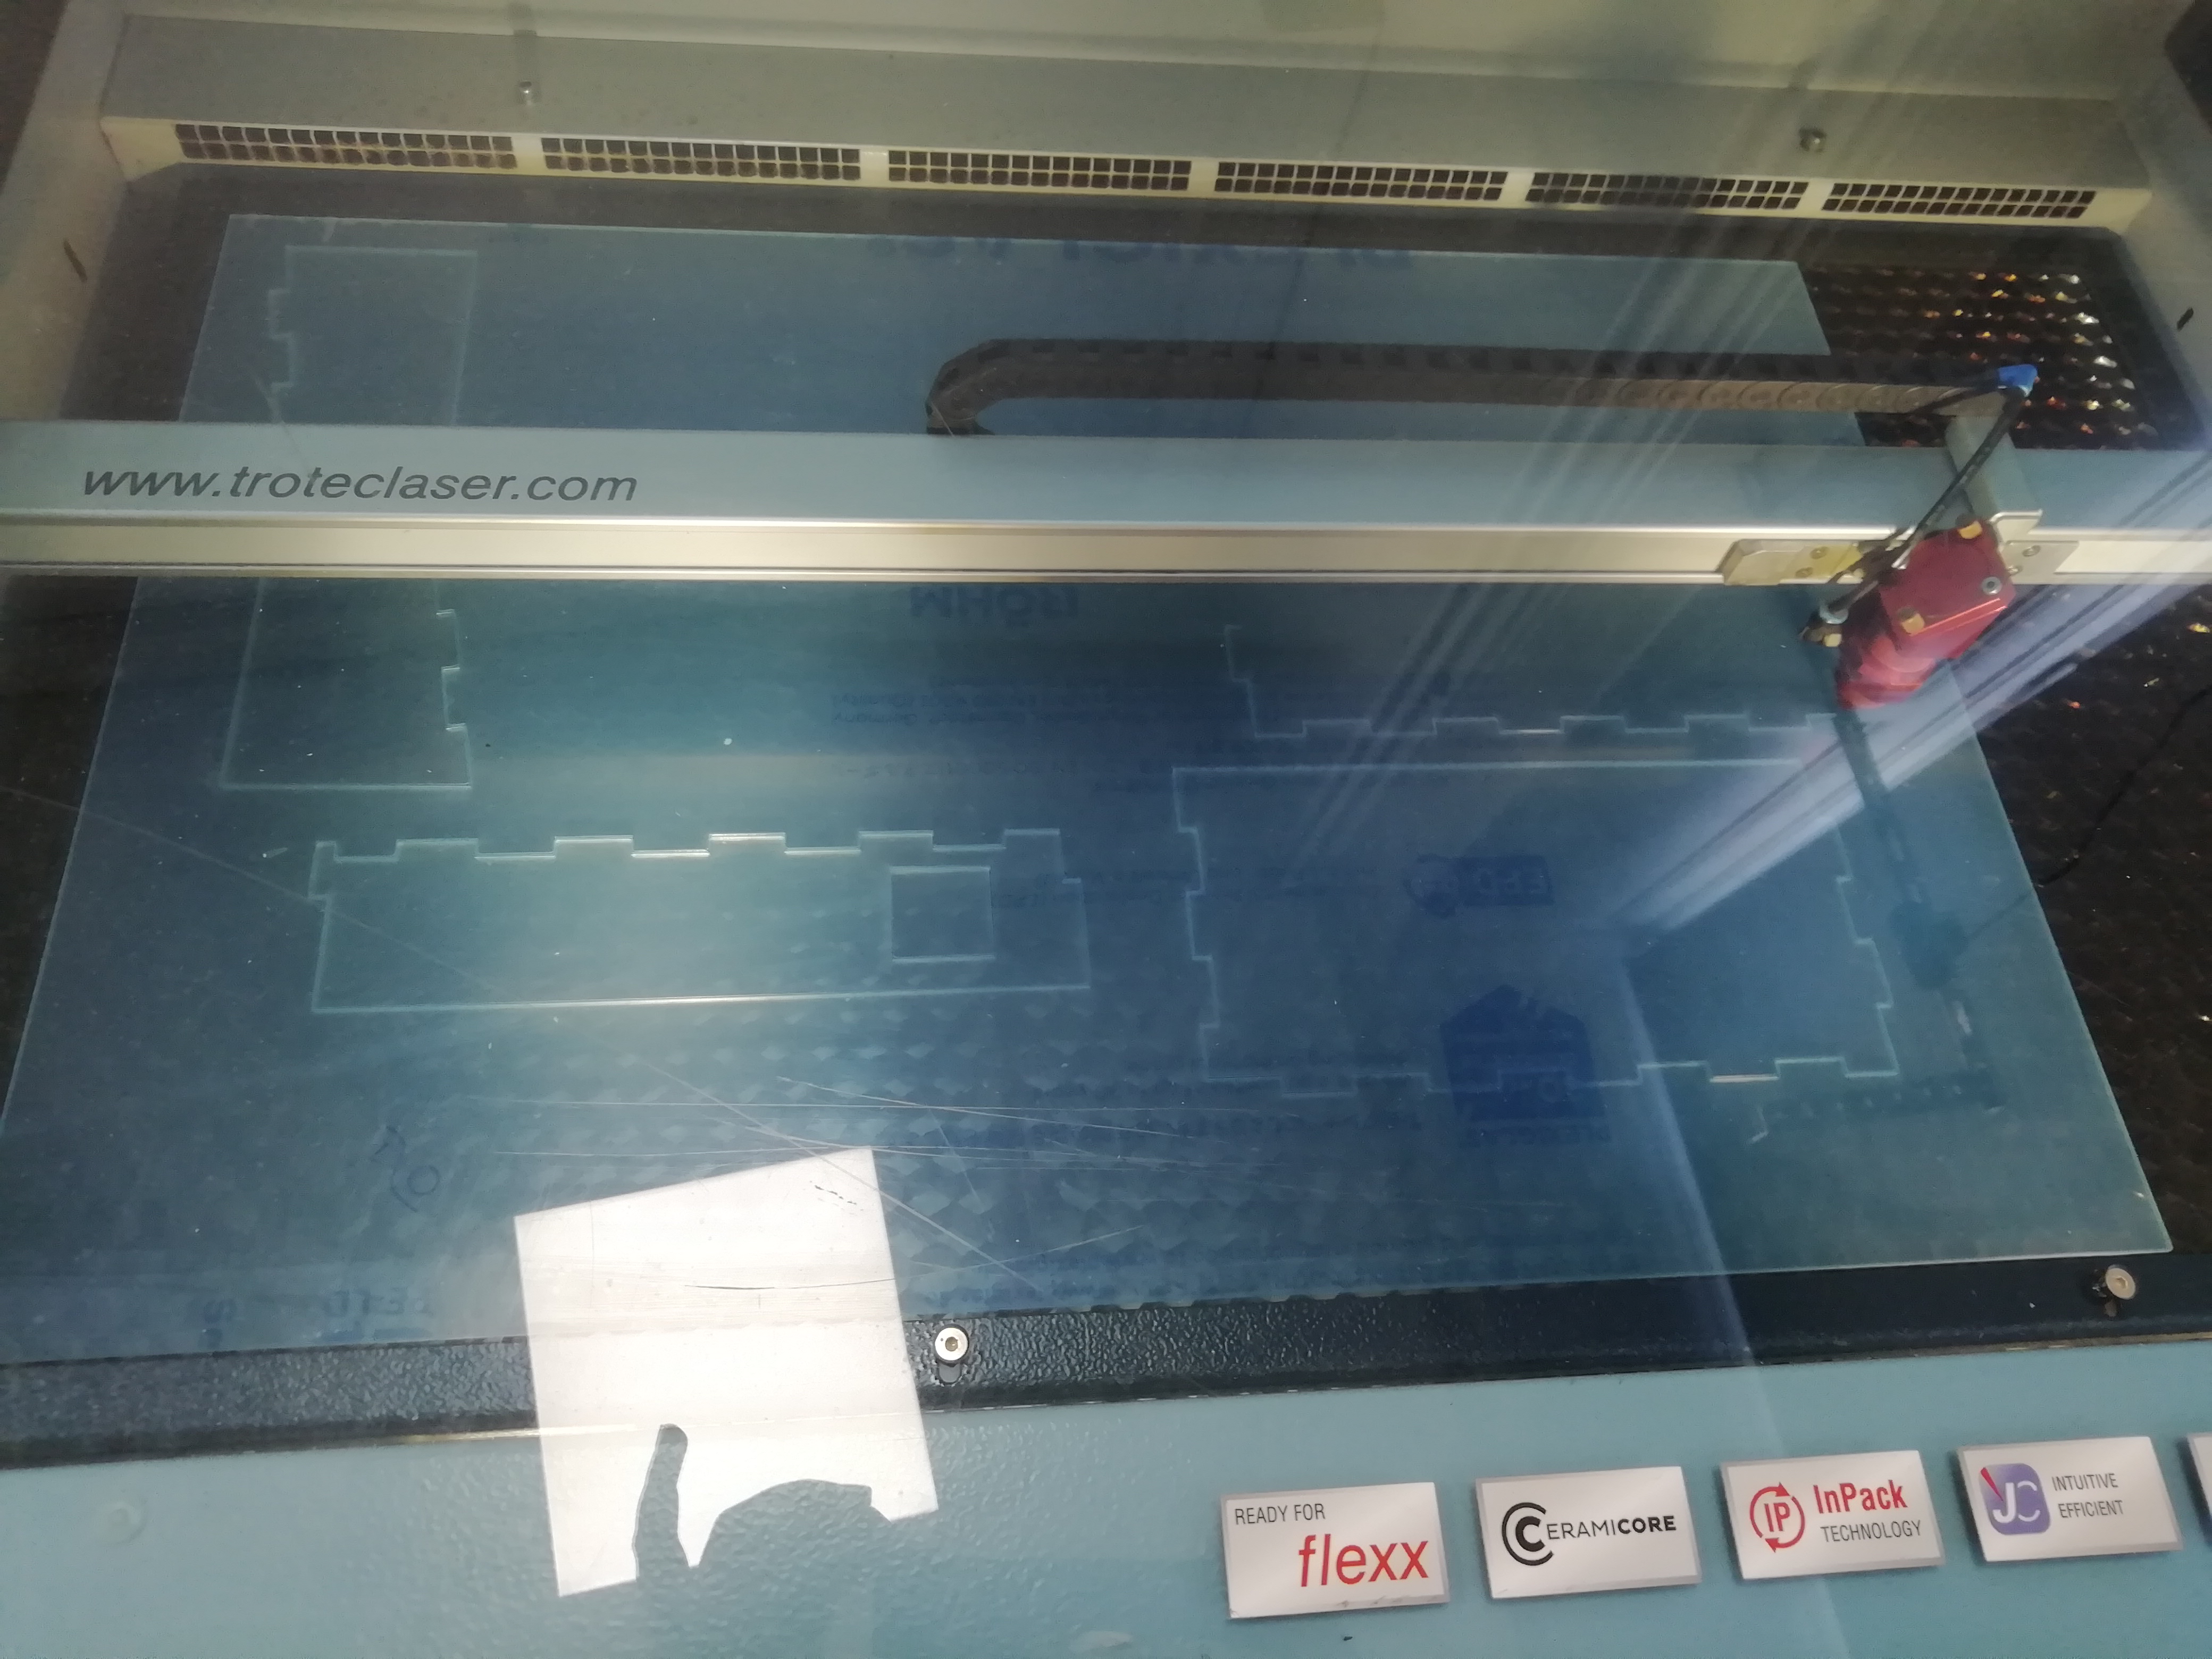
  • La découpe laser du fablab des Beaux-Arts pour le cube en plexiglas transparent et le boîtier que nous avons fait de la même matière par efficacité.
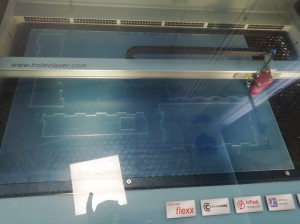
  • découpe laser plexi

    Découpe laser du plexiglas (Beaux-Arts)
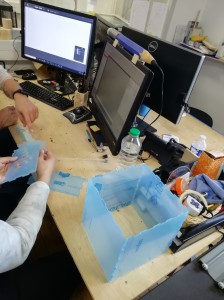

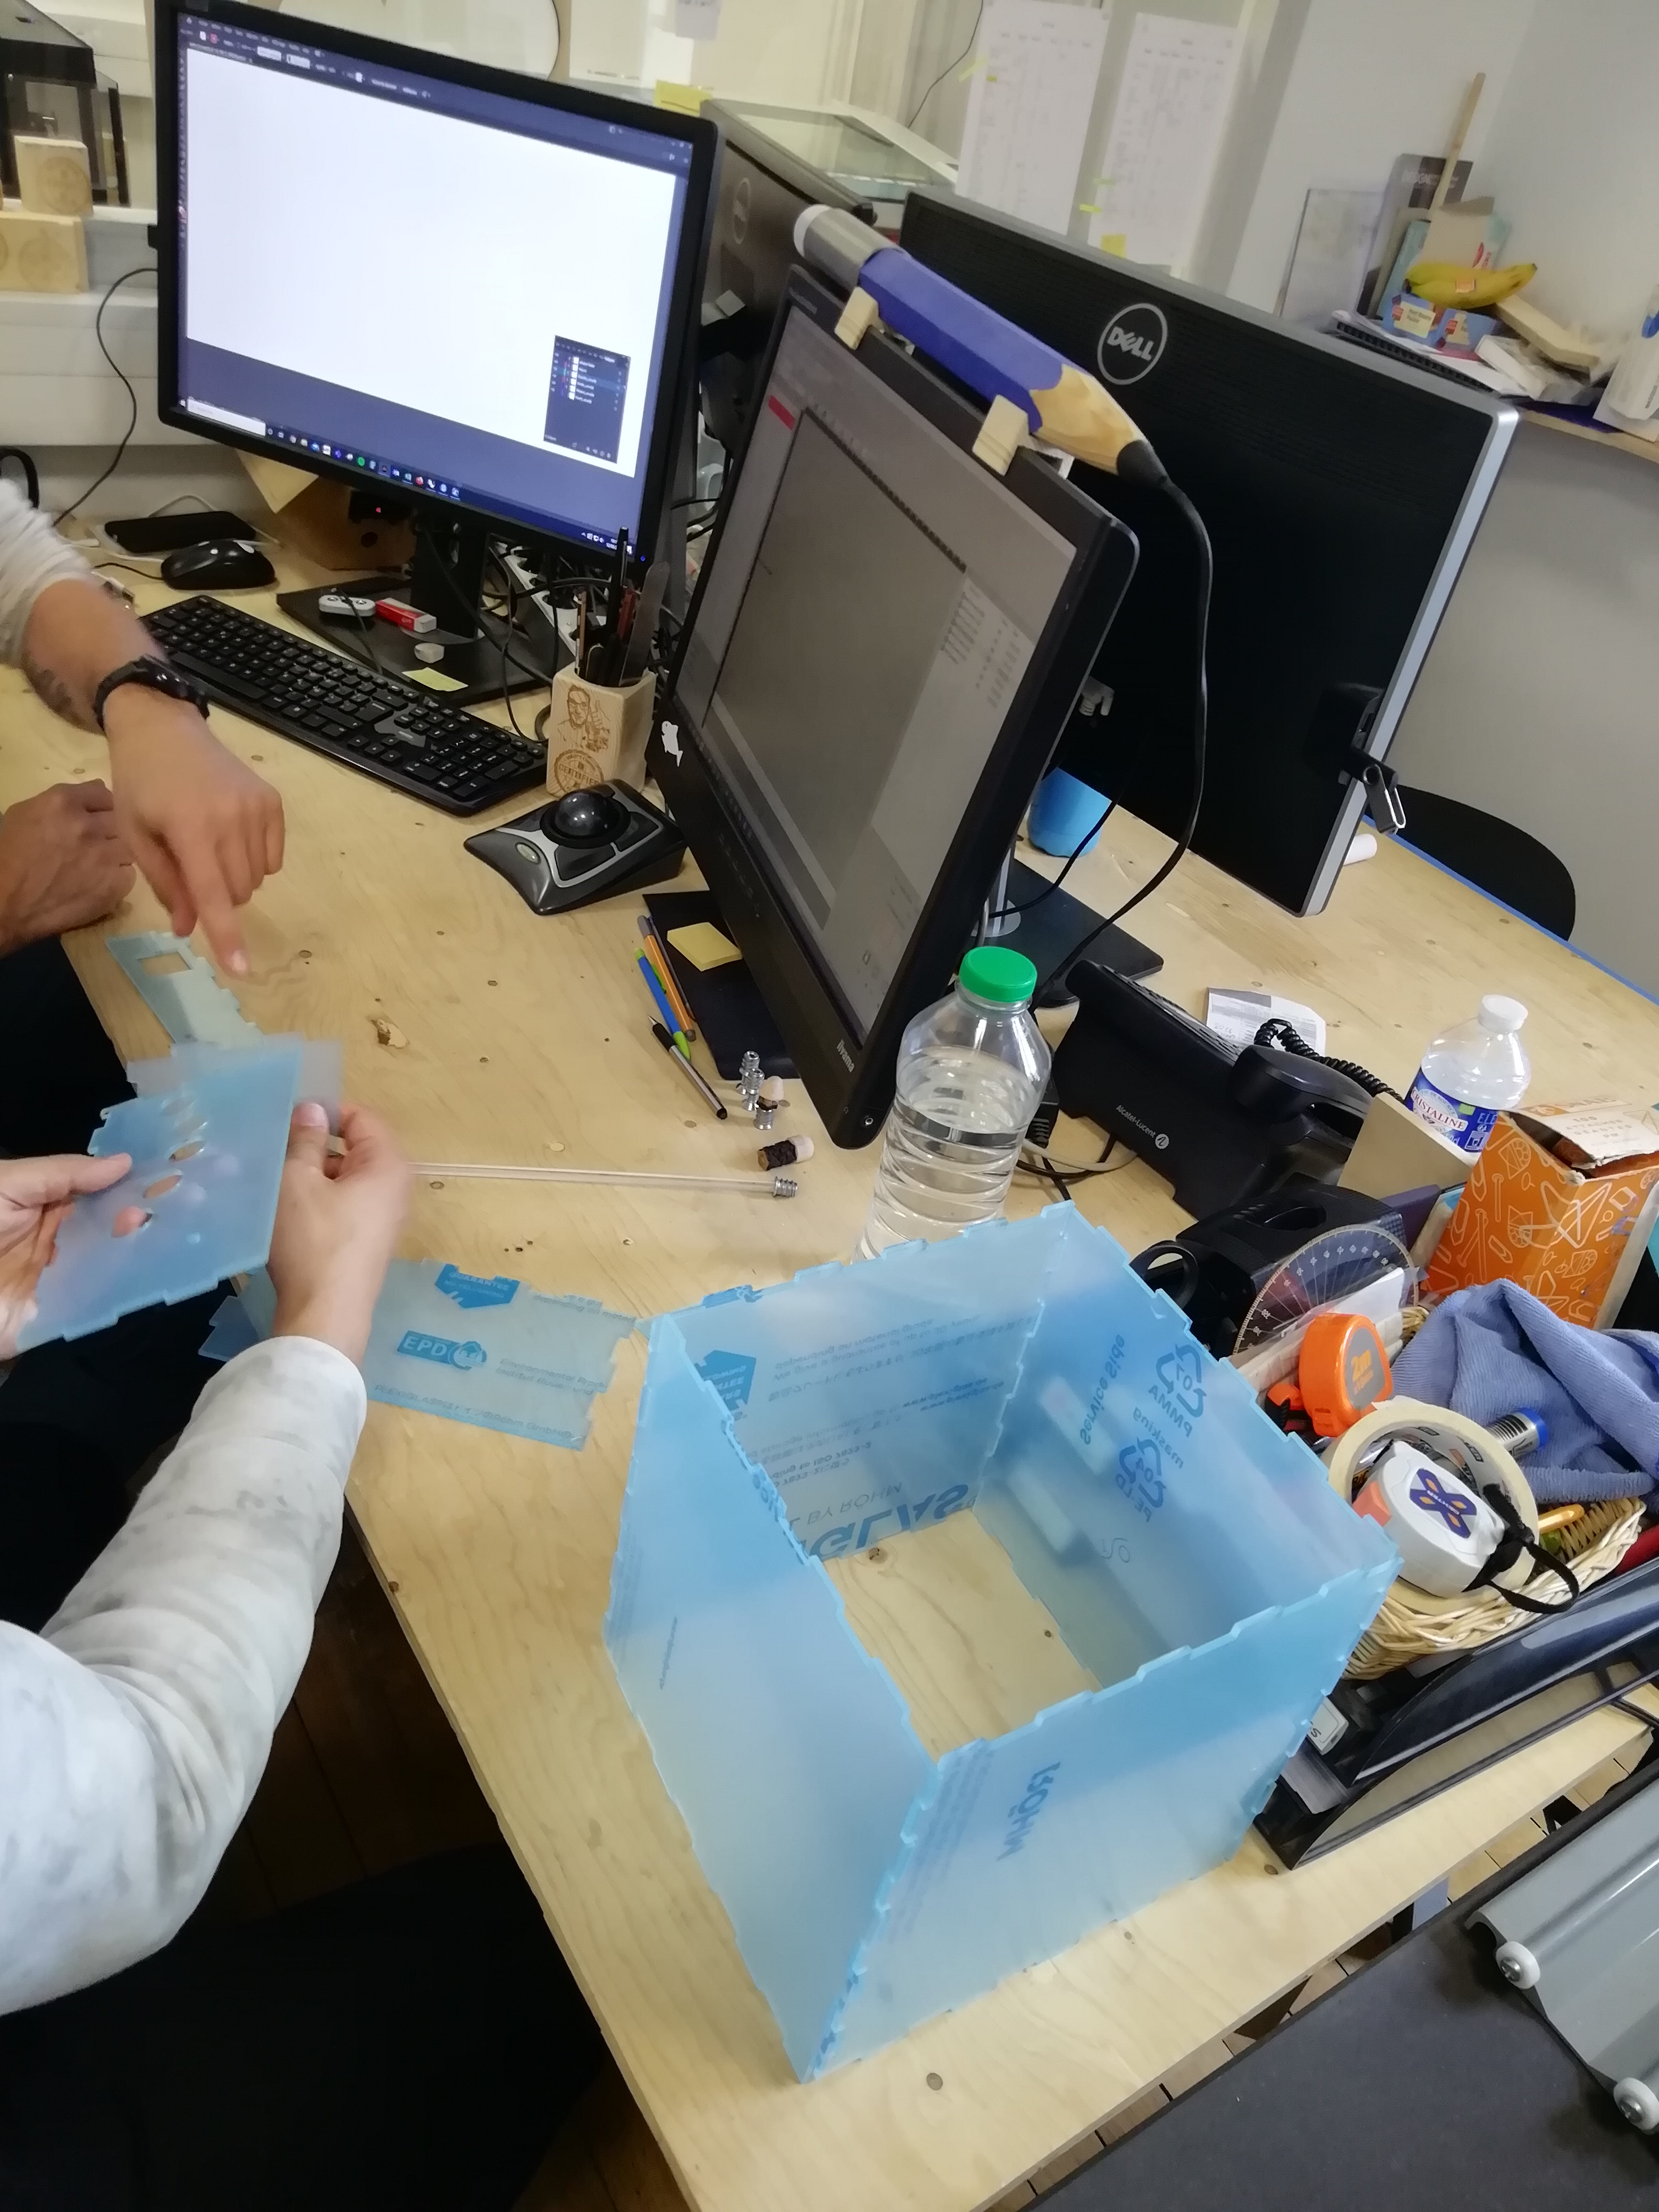
    pièces de plexiglas

    Pièces de plexiglas à la sortie de la découpe

    Afin d’encastrer les faces du cube les unes avec les autres, nous avons eu l’idée de donner aux côtés une forme de remparts. Ainsi nous avons un unique fichier SolidWorks pour les 6 faces.

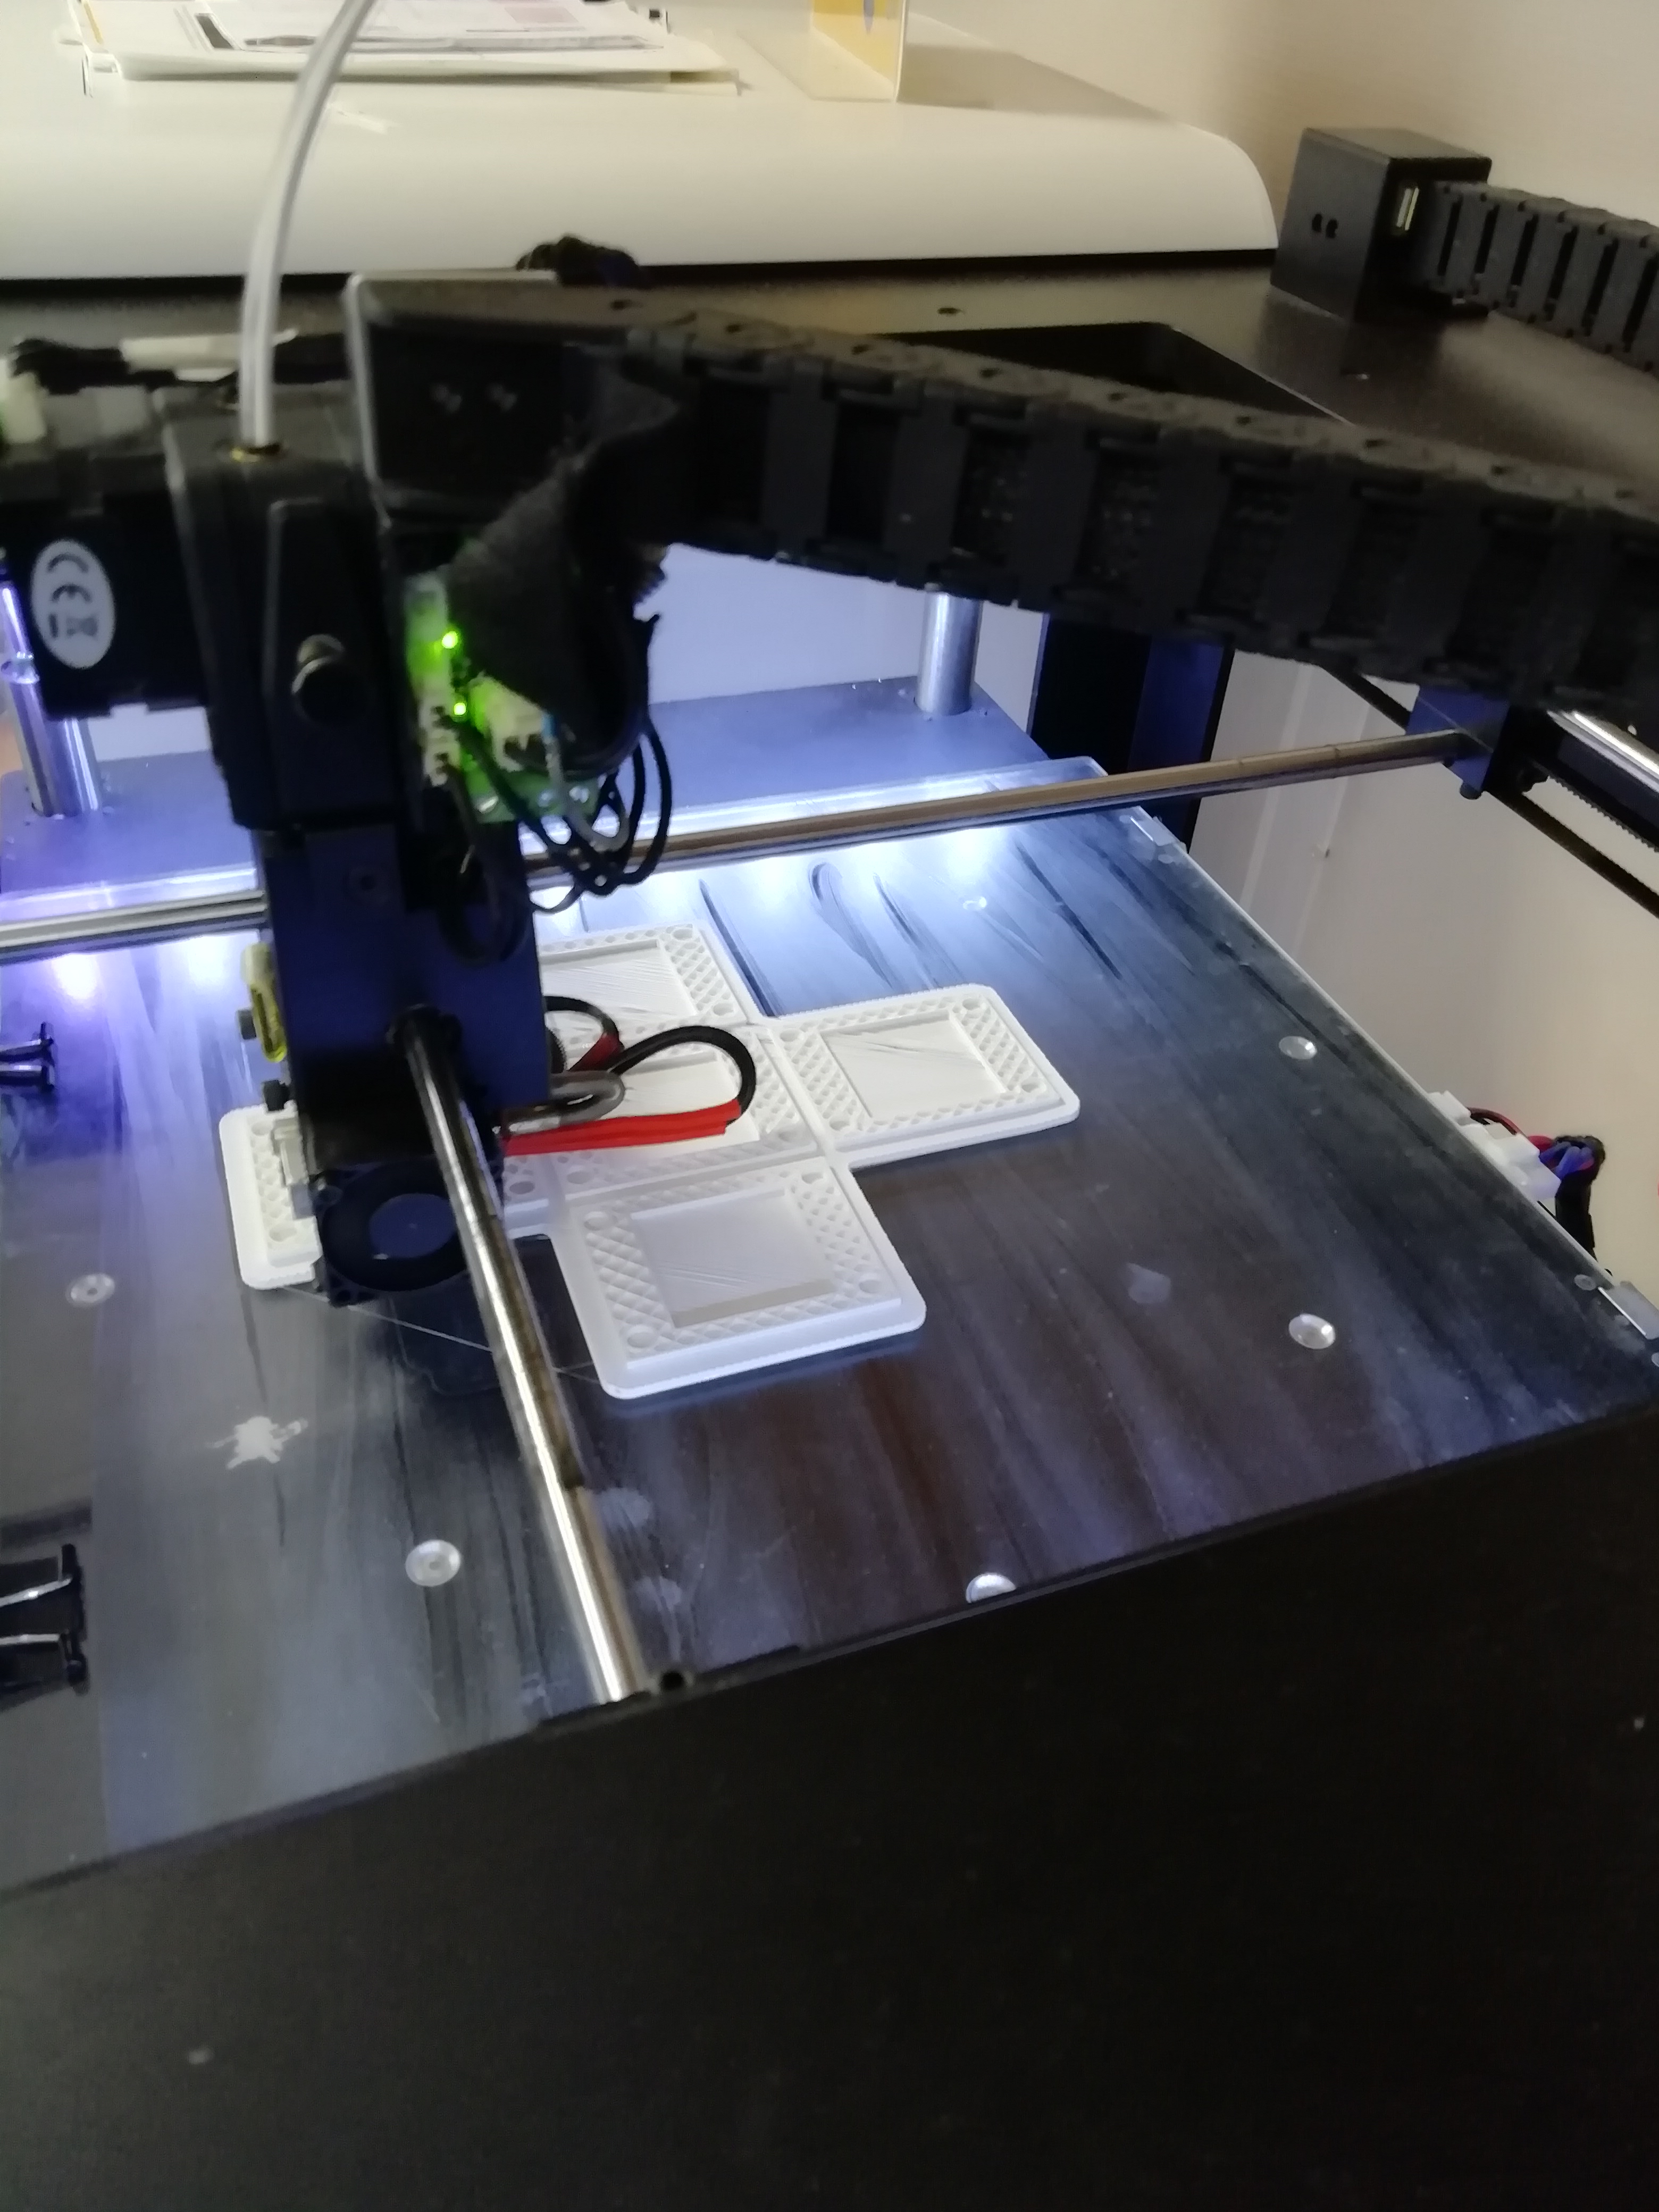
  • L’imprimante 3D du fablab de Polytech Angers pour les petites pièces liant les 5 moteurs aux centres des faces du Rubik’s Cube, et les pièces liant les moteurs aux faces en plexiglas.
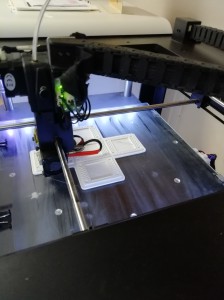
  • impression 3D

    Impression 3D des pièces qui contiendront les moteurs

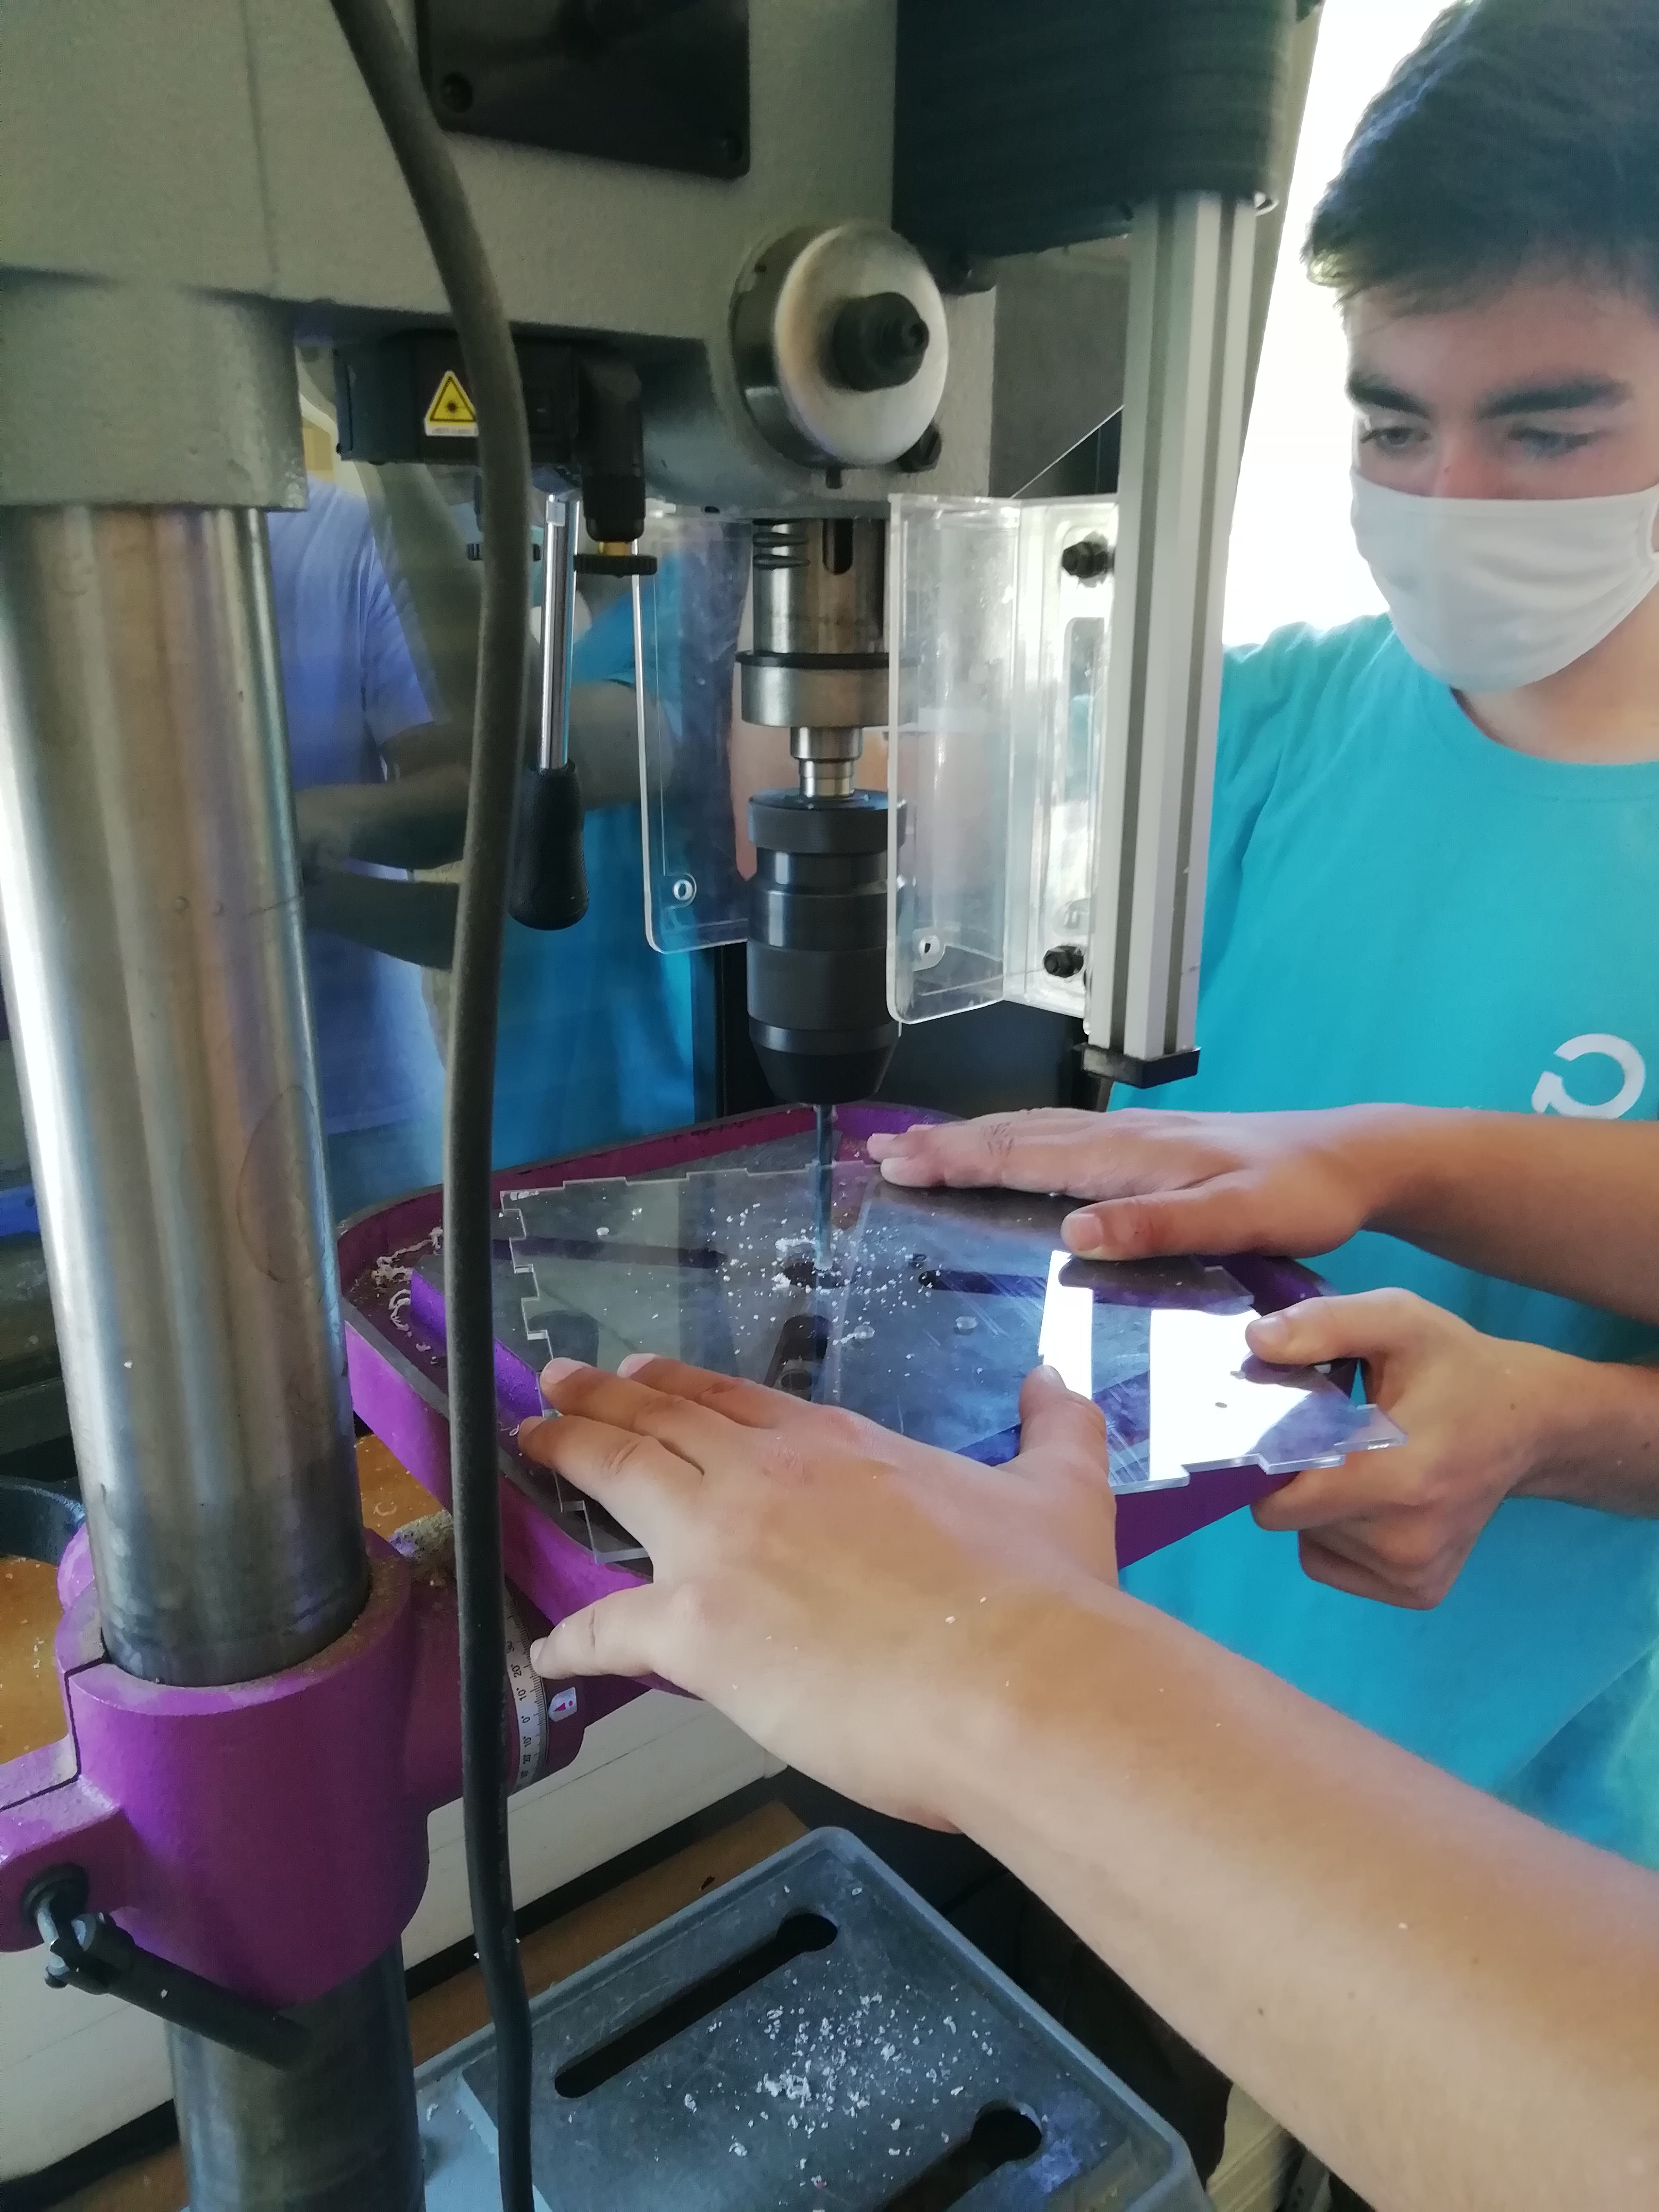
  • La perceuse du fablab de Polytech Angers effectuant des trous dans le plexiglas pour y fixer les moteurs et les équerres.
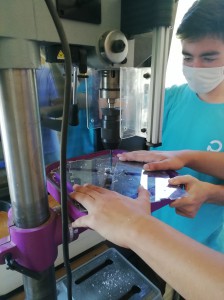
  • perceuse plexiglass

    Nous perçons les trous qui serviront à visser les moteurs


Principe du code :

Notre code repose sur la communication de 3 cartes Arduino UNO branchées en série.

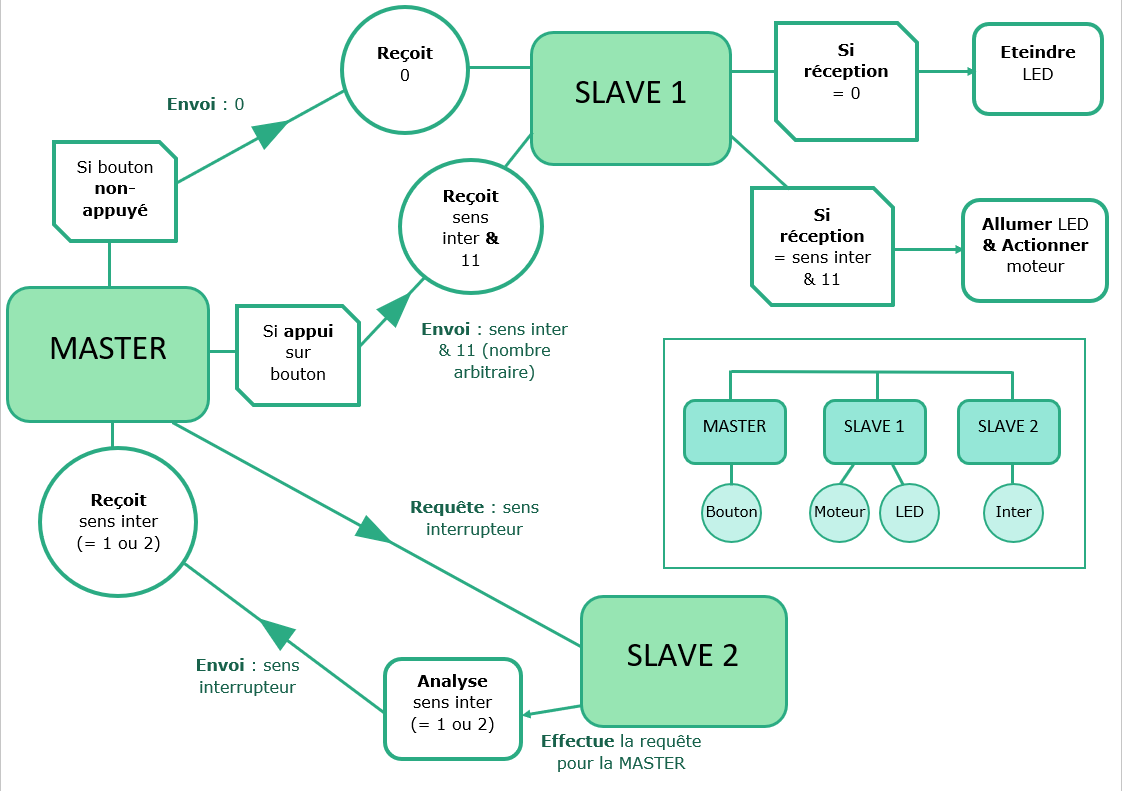
On appelle ce système un bus I2C (Inter-Integrated Circuit) composé d’une Arduino dite MASTER, et des 2 autres dites SLAVE 1 et SLAVE 2.

Le principe de ce bus est que la MASTER contient le programme principal et envoie des ordres aux SLAVE 1 et SLAVE 2. Elle peut aussi demander une « requête » à celles-ci.

Pour illustrer au mieux ce processus voici un exemple où l’on veut faire tourner une face du Rubik’s Cube pour laquelle le bouton déclencheur se situe sur la MASTER, le moteur et la LED sur la SLAVE 1, et l’interrupteur levier sur la SLAVE 2 :
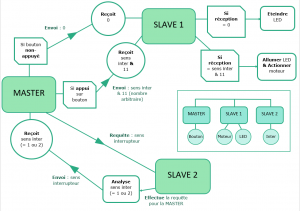
schéma explicatif

Schéma explicatif du principe de communication entre les Arduino
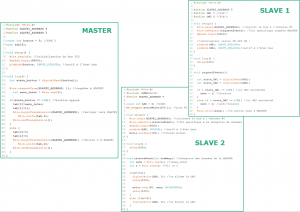

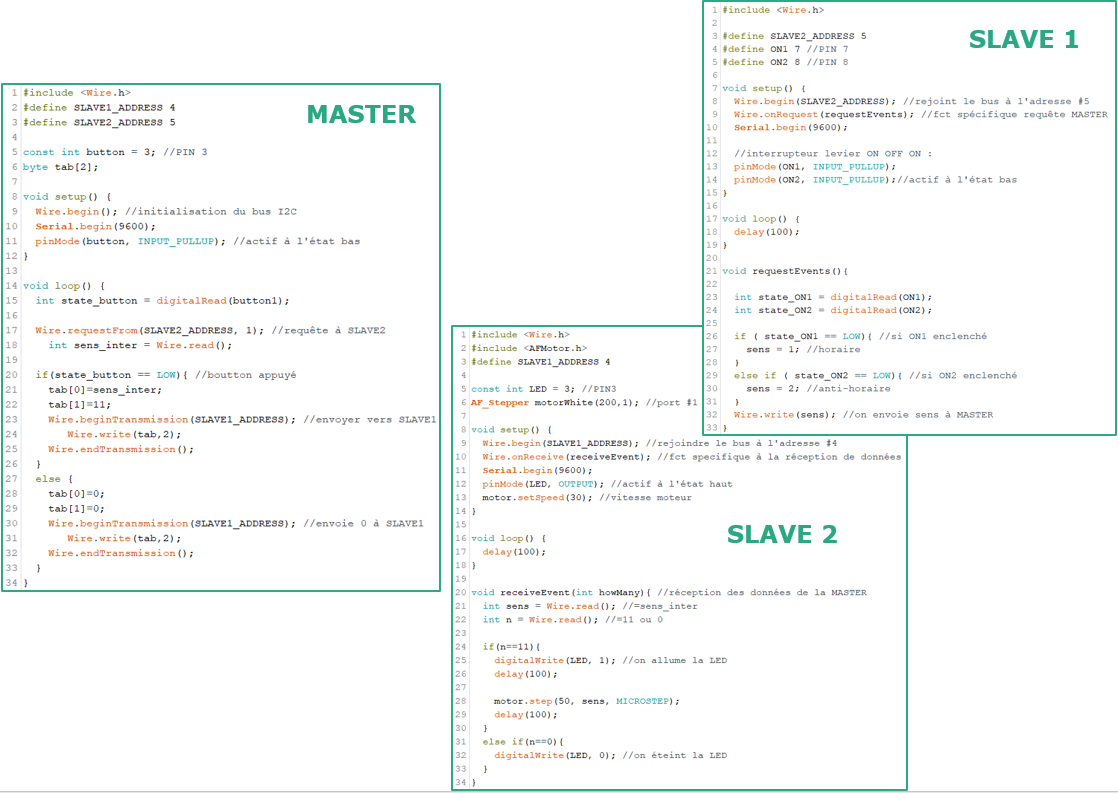
code

Code Arduino correspondant au schéma précédent

Test de ce code en vidéo (moteur vert sur SLAVE 1 actionné par bouton bleu sur MASTER) :

Le choix d’utiliser 3 cartes Arduino est lié au fait d’avoir 5 moteurs. Sur chaque Arduino est placée une carte Shield ne pouvant contenir que 2 moteurs chacune.

On a alors réparti les différents composants comme suit : les 6 boutons sur la MASTER, les LED sur la SLAVE 1 où sont branchés leur moteur respectif, et l’interrupteur sur la SLAVE 2.

En voici le schéma électrique :

GDE Erreur: L'URL requise n'est pas valide


Fabrication & Assemblage :

Nous avons conçu les faces de la boîte en plexiglas dans le but de les encastrer les unes avec les autres grâce aux remparts.

Seulement, à cause du jeu existant entre elles, nous avons décidé de les fixer à l’aide d’équerres.

Pour ce qui est du joystick, nous avons préféré le fabriquer nous-même, l’imprimante 3D étant très prisée. Dans la boule de joystick taraudée, commandée au préalable, on y a inséré une vis (dont on a coupé la tête), à laquelle nous avons collé un tube métallique pour la tige. Le tout fixé sur l’interrupteur levier lui-même vissé au boîtier.

Puis nous avons dû sectionner, diviser et rallonger notre alimentation de 9V afin d’alimenter notre robot via la carte Arduino MASTER par l’embout d’alimentation DC, et les trois cartes Shield par les fils + et – qui en découlaient.


Rendu final :

Nous finissons notre projet en tournant deux faces sur les cinq requises.

En effet, nous avons rencontré divers problèmes que nous n’avons pas pu régler. Néanmoins, nous sommes capables de tourner ces faces en choisissant le sens de leur rotation grâce au joystick orange, ce qui est un point positif.

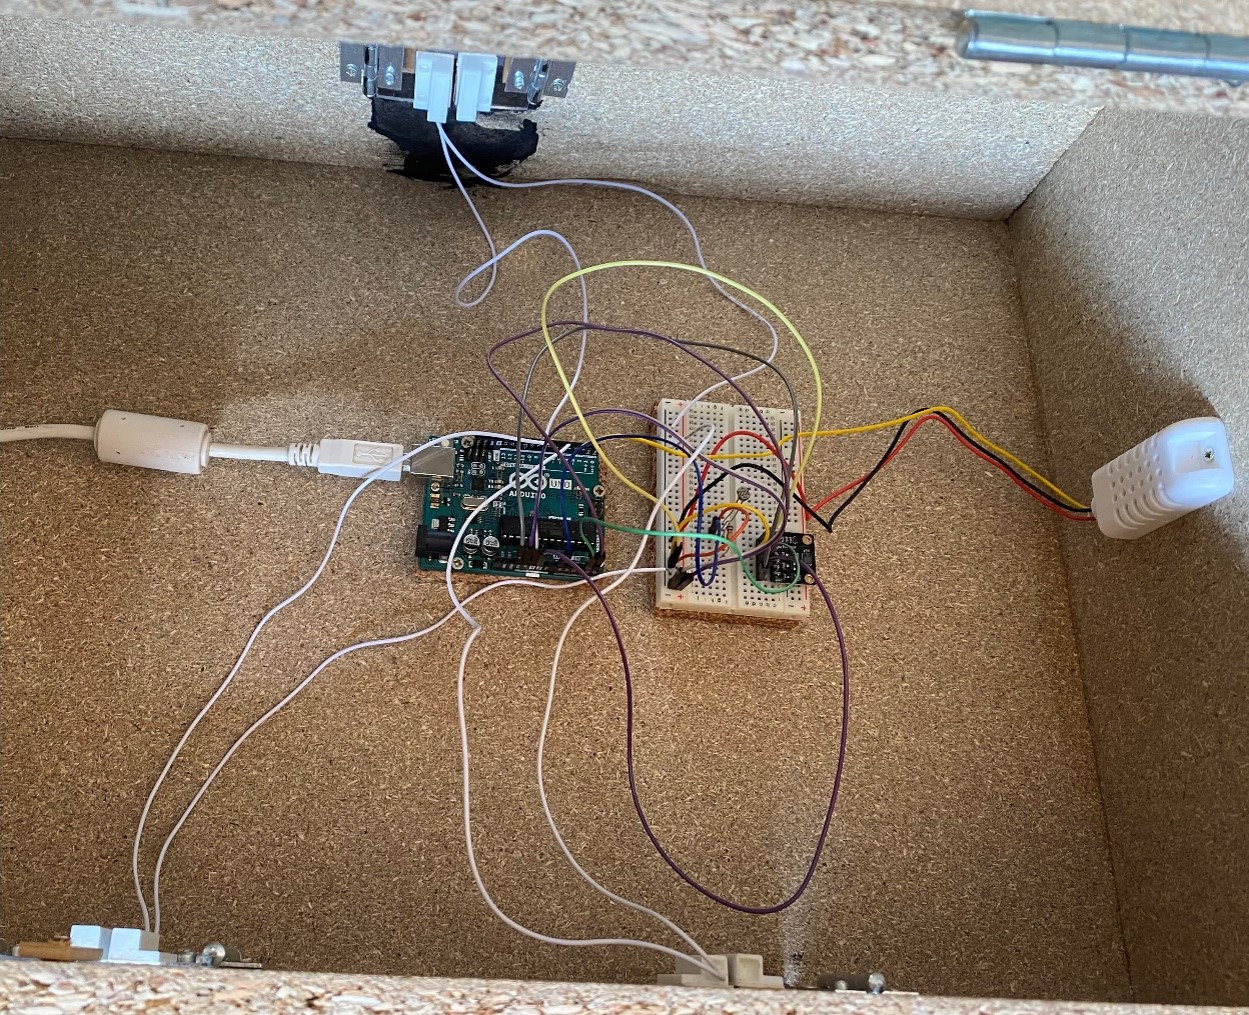
Pour l’assemblage final, nous avions convenu de glisser les cartes Arduino sous le boîtier des boutons, mais par manque de place elles ont été déposées dans la boîte en plexiglas.
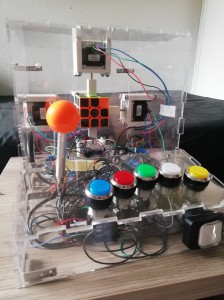
Assemblage final de Rubibox

Assemblage final de Rubibox


Problèmes rencontrés :

Au cours de notre projet, nous avons rencontrés plusieurs obstacles.

Pour commencer, le plus flagrant, tous les moteurs ne tournent pas. En effet, nous suspectons le fait que l’une des deux SLAVE ne puisse plus recevoir d’informations venant de la MASTER. Nous ignorons encore la raison, peut-être qu’un problème est survenu lors de l’assemblage du robot ou bien lors du soudage à l’étain des fils de branchement sur les cartes Shield.

Autre problème : nous avions commencé le projet avec un Rubik’s cube différent.

Nous avons conçu Rubibox de manière à encastrer les moteurs dans les centres du cube. Or, lors de l’assemblage, nous nous sommes rendus compte que les centres tournaient curieusement indépendamment du reste de la face. En conséquence, le moteur tournait correctement, mais la face ne suivait pas. Nous avons donc dû prendre un de nos Rubik’s cubes personnels n’ayant pas ce problème, pour mener à bien notre projet.

S’ajoute à tout ceci un problème esthétique.

En effet nous manquions de place sous le boîtier des boutons pour y insérer les cartes Arduino ce qui encombra la boîte en plexiglas dans laquelle sont déjà placés le cube et les moteurs. De plus nous voulions fabriquer un boîtier opaque pour cacher tous les fils. Malheureusement le Fablab des Beaux-Arts, lieu où nous avons utilisé la découpe laser, ne pouvait nous céder uniquement du plexiglas transparent pour toutes nos pièces.

Puis, sur ce même boîtier nous avons constaté un défaut de conception pour l’emplacement du bouton de mélange du Rubik’s cube.

Effectivement, lors de l’assemblage, il nous a été difficile d’intégrer ce bouton à cause de la forte proximité des boutons blanc et jaune. Nous aurions dû le placer à gauche, près de l’interrupteur levier, plutôt qu’à droite à l’encontre des boutons.


Conclusion :

Malgré les quelques complications survenues, nous ne pouvons que conclure positivement.

Nous avons mené ce projet en équipe, et sommes ravis du rendu de Rubibox même si nous sommes un peu frustrés de ne pas le voir fonctionner dans son entièreté comme prévu.
Tout au long de ce projet, nous avons été actifs et les idées fusaient.
Ce projet nous a permis d’acquérir de nouvelles compétences, d’apprendre à utiliser certaines machines, et surtout d’avoir le plaisir de mettre en pratique nos idées, notre imagination.

Voici quelques points à améliorer sur Rubibox :

Points à améliorer :

Nous avions intégré dans le code une partie calculatoire permettant de connaître la position des couleurs sur le cube à tout instant. Ainsi, lorsque le cube aurait été résolu, les LED se seraient allumées telles une guirlande.

Pour améliorer le robot, on pourrait ajouter un émmeteur de son faisant retentir une petite mélodie au même instant que la guirlande de LEDs.
Pourquoi pas aussi un petit écran LCD servant de chronomètre, indiquant le temps de résolution mis par le joueur.
De plus, dans l’idée de l’intégrer à l’armoire d’Escape Polytech, une pose de miroirs à l’arrière pourrait être intéressante.
Création d’un mur de lumières pour Escape Polytech

Bonjour à toutes et à tous ! Nous sommes trois étudiants de 2ème année actuellement en fin de cycle préparatoire de Polytech Angers et nous allons vous présenter notre projet réalisé plus tôt dans l’année : Le Mur-Lumières.


CAO

Rendu 3D de notre mur lumière

Nous avons utilisé des outils de CAO pour perfectionné le design de l’ensemble et éviter les erreurs de conceptions.

Programmmation

Une petit partie du code de notre projet

Un script python permet de contrôler le comportement de l’ensemble des élements.

Assemblage

Assemblage de la machine

Pour concrétiser le projet nous avons réalisé la fabrication de tout le bâti et le câblage nécessaire au bon fonctionnement.


Introduction de notre projet :

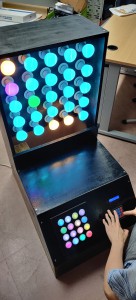
Vue générale du Mur Lumières

Ce projet fait partie d’un lot de projets associés à l’escape Polytech, un escape-game réalisé par les enseignants chercheurs de Polytech qui ont décidés de demander de l’aide aux étudiants pour créer des mini-jeux futurs. Le nôtre consiste à reproduire une forme sur un écran d’ampoules Philips HUE 5×5 à l’aide de boutons qui pilotent les ampoules : à vous de trouver la bonne combinaison !

Création du bâti :

Dans notre projet, il nous a fallu créer un bâti pour pouvoir stocker tous les autres composants et déplacer le tout facilement. Ainsi, l’utilisation de SolidWorks nous a paru nécessaire pour créer ce que nous avons choisi de faire : une borne d’arcade. Cette partie du projet n’a pas été la plus longue du fait que le bâti était plutôt simple à réaliser.
Cette CAO a ensuite permis la découpe puis l’assemblage des pièces dans du bois acheté chez un de nos fournisseurs.

Création du programme gérant les Ampoules Philips :

Pour contrôler les ampoules connectées, nous avons utiliser un pont Philips Hue se connecte aux ampoules avec le protocole ZigBee. Aussi, les 16 boutons que nous avons utiliser requièrent une carte PacLed 64 pour changer leurs couleurs simplement. Pour faire fonctionné tout les composants électronique ensemble nous avons utiliser un script python sur un Raspberry Pi 4. Ce programme permet de contrôler le clavier à l’aide d’un Arduino Uno, l’écran LCD, le pont, les boutons de couleurs avec la PacLed. Le code est pensé pour être le plus modulable et évolutif possible. Nous avons fait attention à ce que le code permette une grande résilience face aux éventuels petites interférences et perturbations qui pourrait survenir à cause de l’utilisation de fils non isolé pour transmettre de l’information entre les composants.

Assemblage et Tests réalisés à Polytech :

Une fois toute la partie programmation terminée, nous avons pu amener les planches découpées à Polytech pour y faire l’assemblage. Par la suite, nous nous sommes occupés de la longue partie concernant le branchement des multiples câbles (électriques et électroniques) avant de relier les cartes Arduino et Raspberry à nos autres composants.
Malgré quelques heures de complications à performer le code pour satisfaire toutes les conditions souhaitées, nous sommes arrivés à terminer le projet en temps et en heure !

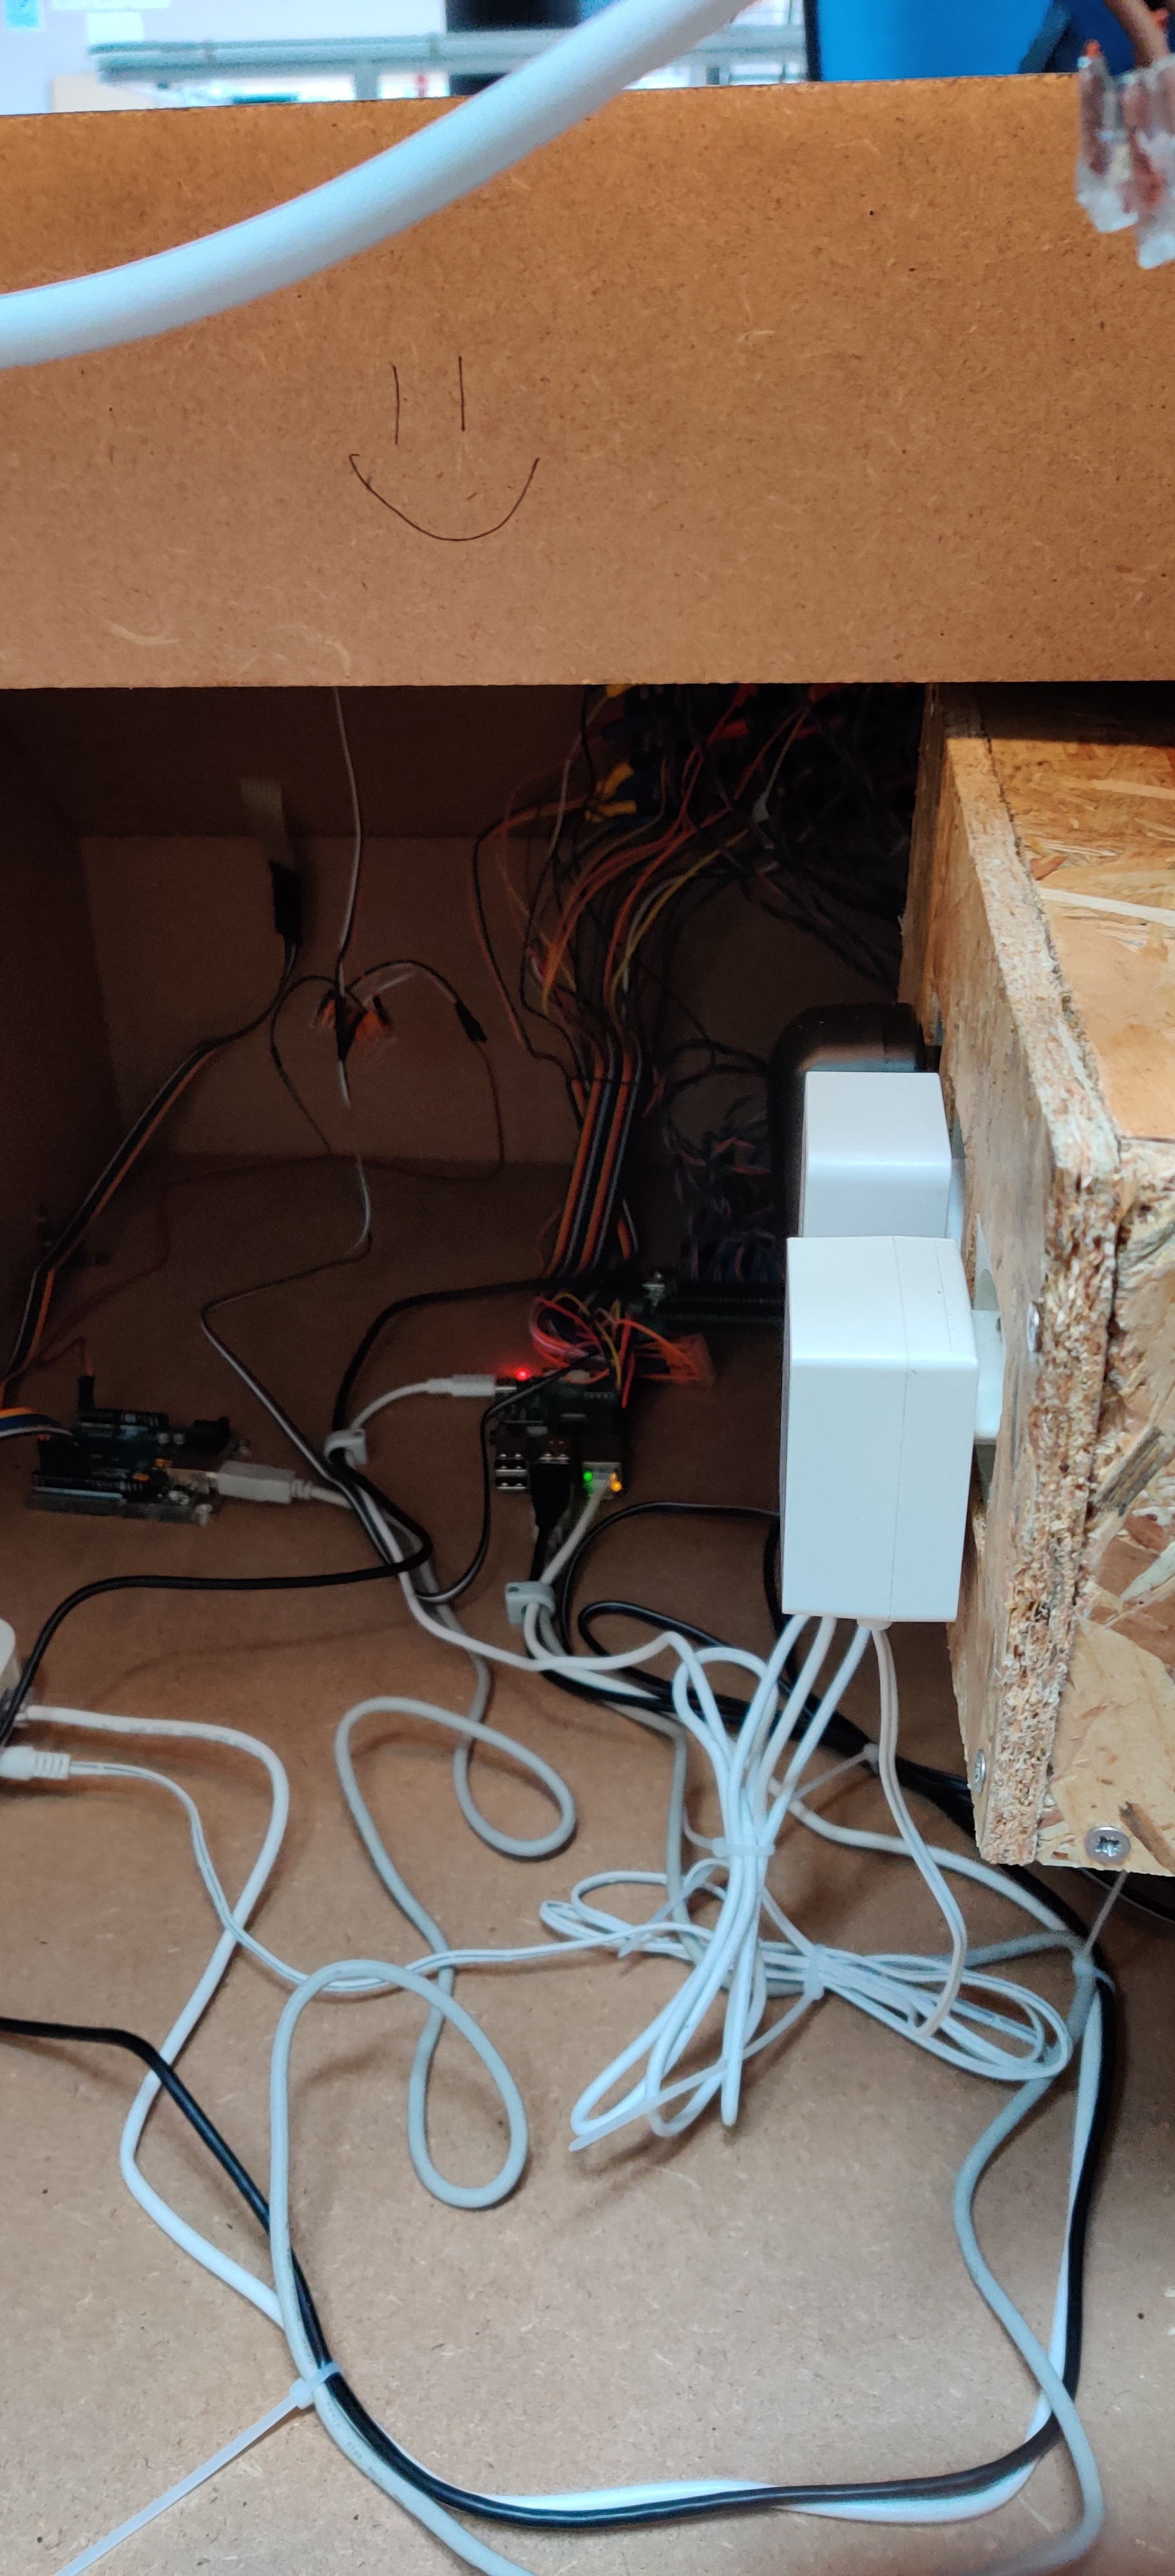
Vue arrière du boîtier ouvert

Vue arrière du boîtier ouvert

Déroulement d’une partie :

Une partie peut donc se dérouler de la façon suivante :
– Le joueur arrive et sélectionne son niveau à l’aide du clavier qui lui confirme par la suite grâce au LCD

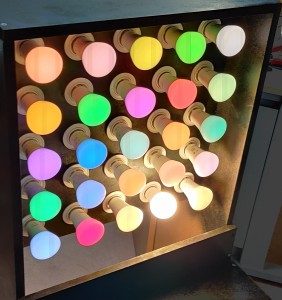
Ampoules de toutes les couleurs
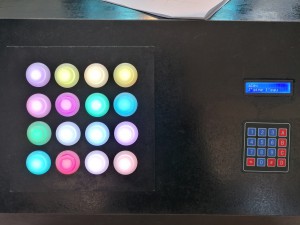
panneau de commandes avec les boutons de couleurs

– Il essaye de trouver la bonne combinaison de boutons pour avancer dans le jeu et parvenir à trouver le résultat désiré
– Lorsqu’il trouve, un code s’affiche sur l’écran LCD et le joueur peut passer au niveau suivant.

Conclusion :

Grâce à l’importance de la communication et du travail d’équipe au sein de notre groupe, nous avons pu répondre à un cahier des charges qui semblait impossible si l’on s’y attaquait seul. Ce projet nous a d’autre part permis de développer nos compétences en CAO, en programmation et surtout nous a offert des connaissances en matière d’électricité, de moyens d’assemblages et sur bien d’autres domaines. Nous tenons à remercier encore une fois toutes les personnes ayant contribué au projet et nous espérons que ce projet, dont nous avons pris beaucoup de plaisir à réaliser, sera amené à être améliorer les prochaines années.

Le parking intelligent et automatisé

Comment réaliser une maquette de parking autonome et adaptable ?

Cliquez sur le titre pour voir: Vidéo du compte rendu du projet.

Le choix du projet

Nous sommes deux étudiants à Polytech Angers, Ahmad IBRAHIM et Hakim BOUKDAIR. Nous avions pour but de réaliser un projet tout au long du 2ème semestre, en 100 heures de cours, de 2ème année à Polytech, ce projet validera ou non notre année. Nous avions le choix entre plusieurs projets mais celui-ci est celui qui nous as le plus intéressé car il alliait du codage, de l’électronique et de la réalisation 3D.

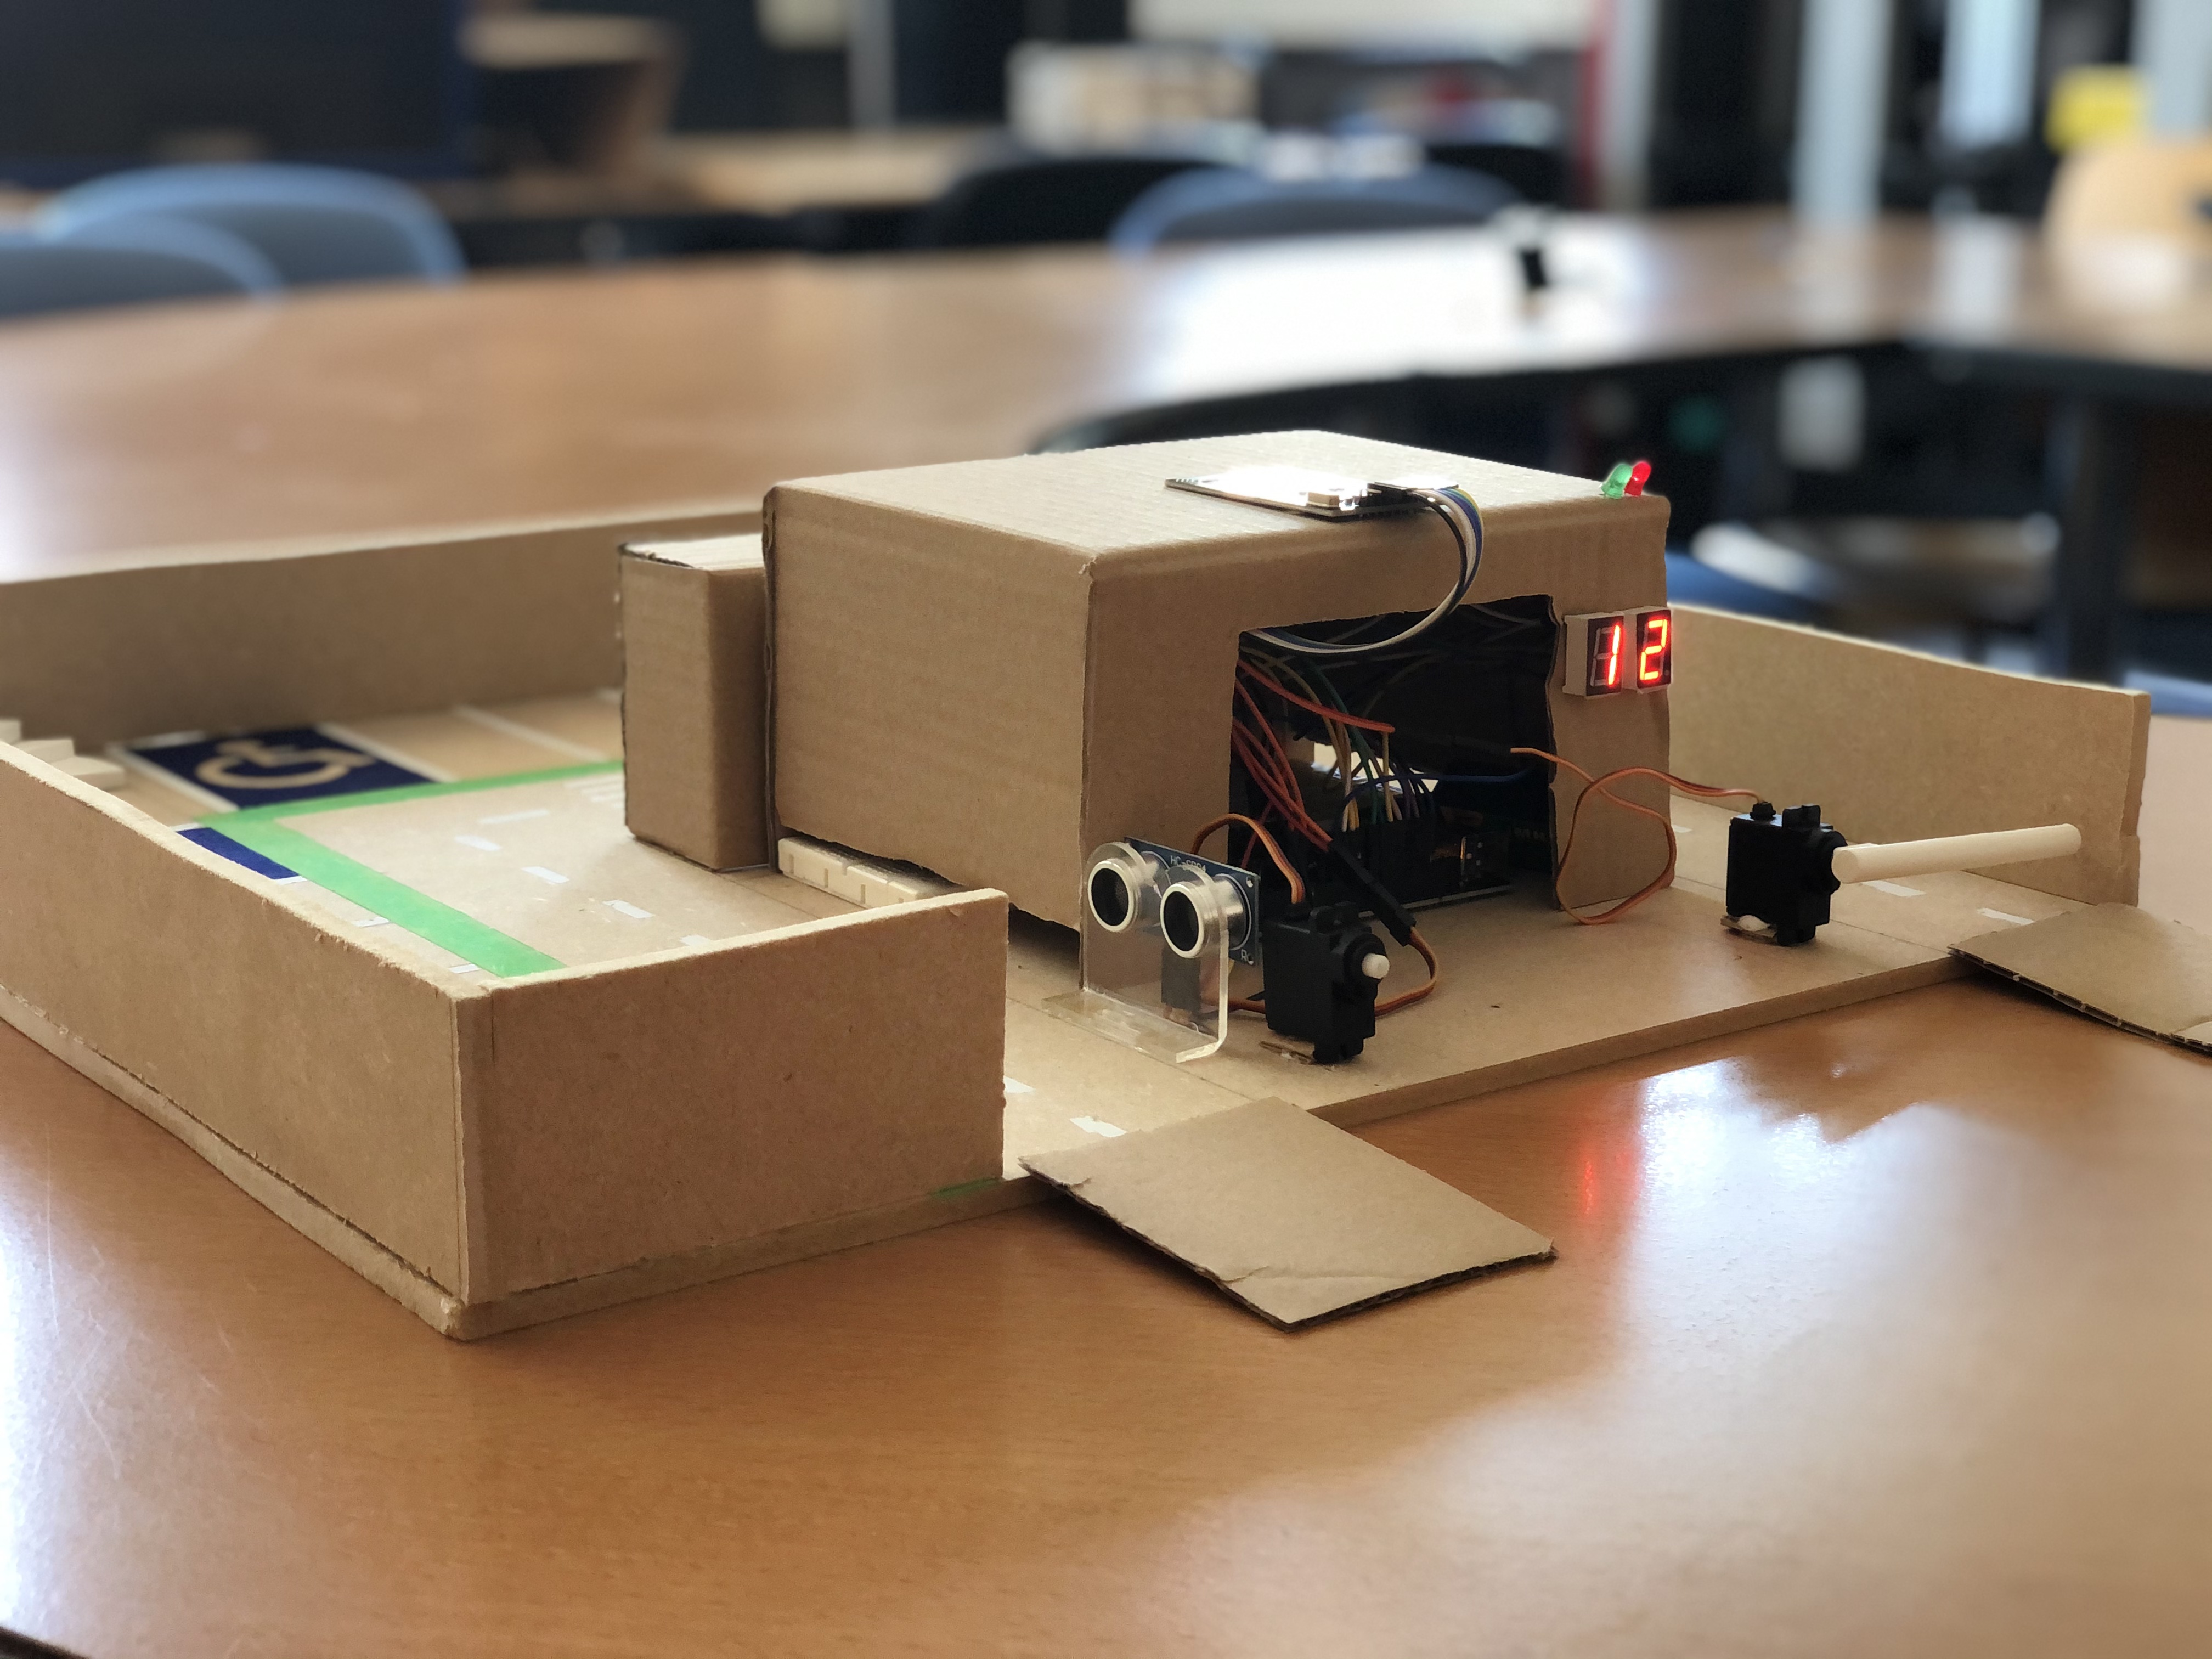
photo du parking obtenu

photo du parking obtenu

Le but du projet

Le projet consiste à réaliser un parking qui soit autonome et qui soit adaptable à taille réelle. Il faut que l’on puisse afficher le nombre de places disponibles et réussir à faire payer chaque voiture s’étant garé dans le parking en fonction du temps resté. La maquette réalisée devra être réutilisable par d’autres personnes et être autonome.

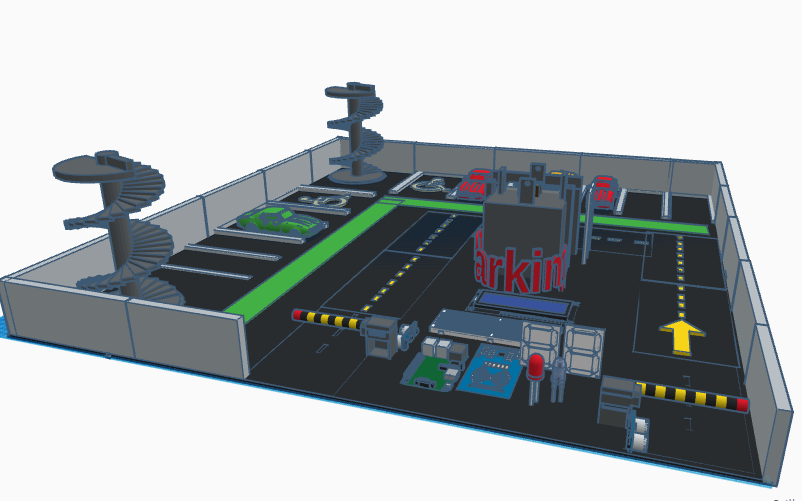
Modélisation de notre parking vue de face

Modélisation de notre parking vue de face


Les différents logiciels

– Tinkercad : C’est un logiciel de modélisation 3D qui permet aussi de pouvoir coder en Arduino et de modéliser les différents circuits pour voir si les codes marchent. Ce logiciel nous as permit de pouvoir modéliser en 3D notre parking et de tester tous nos codes avant de les transférer sur la carte Méga. Le grand défaut de ce logiciel c’est qu’il n’était pas assez précis en termes de CAO pour pouvoir ensuite imprimer certaines pièces tel que les barrières ou les escaliers.

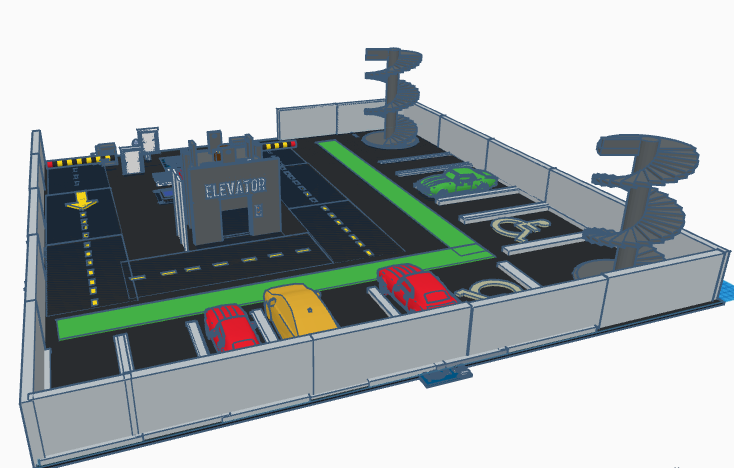
Modélisation de notre parking vu de derrière

Modélisation de notre parking vu de derrière

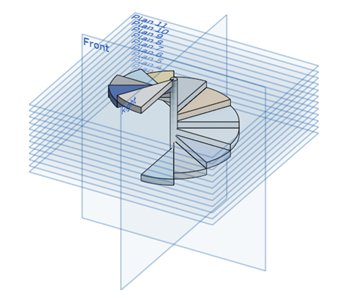
– On Shape : On Shape est un logiciel de modélisation en CAO qui permet de créer des pièces en 3D pour ensuite les imprimer pour notre parking. Nous en avons eu besoin pour faire les deux escaliers, les deux barrières, les deux bras moteur, l’ascenseur et le boitier pour cacher l’électronique.

Escalier réaliser en CAO sur On Shape

Escalier réaliser en CAO sur On Shape

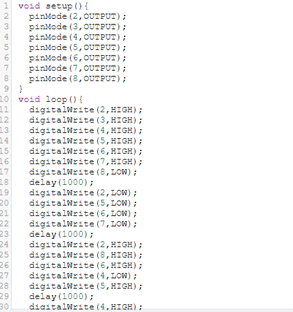
Arduino ide : C’est un éditeur de code qui permet d’envoyer plusieurs programmes sur une carte Arduino à travers un port USB. Ces cartes sont électroniques, elles sont composées d’un microcontrôleur, d’un port USB et de connecteurs d’entrés et de sortie. On peut programmer en C ou en C++ et il y a des fonctions à disposition pour lire des entrées et écrire sur des sorties. A partir d’une carte, nous pouvons gérer des moteurs, des capteurs, des systèmes d’affichage, … Dans notre cas cela permettra de coder tout le système de notre parking avec tous ces différents composants.

Code Arduino, ici pour faire fonctionner un afficheur à 7 segments

Code Arduino, ici pour faire fonctionner un afficheur à 7 segments


Ce que l’on a appris

– Nous avons tout d’abord appris à utiliser les différents logiciels. Nous ne connaissions ni Arduino, ni On Shape. Cela nous a permis de coder sur Arduino et de savoir créer un circuit électronique à partir de la carte. Avec On Shape nous avons appris à maitriser le CAO et savoir créer des pièces à imprimer en 3D.

– De plus nous savons maintenant passer des commandes, savoir chercher les références, gérer un budget et surtout rectifier quand il y a un problème. Ce qui sera utile pour nos futurs projets. C’était notre premier grand projet, sur une aussi longue durée, il a fallu savoir gérer le temps et les différentes tâches.

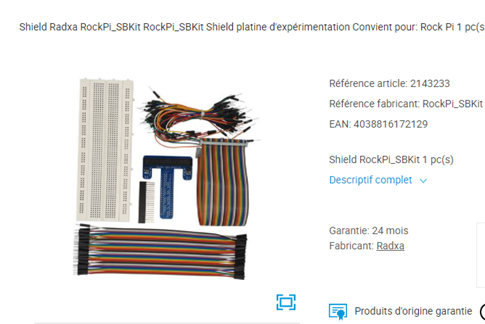
Exemple de pièce à commander, en gardant la référence

Exemple de pièce à commander, en gardant la référence

– Ensuite nous maitrisons le fait de bien travailler à deux, de savoir mettre ses idées en communs, se répartir les tâches en fonction du niveau de l’un et de l’autre. Aussi le fait devoir s’imposer un planning et de devoir le respecter fût une partie compliquer, ce n’était pas dans nos habitudes. Nous avons, par la même occasion, su prendre en compte les remarques de notre professeur référant pour pouvoir rendre notre projet le plus performant possible.

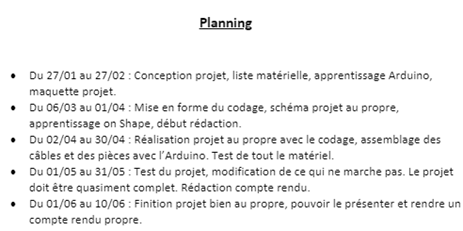
Notre planning simplifié du projet à respecter

Notre planning simplifié du projet à respecter

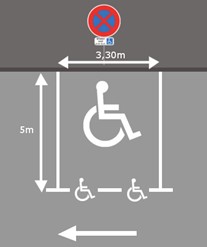
– Enfin, nous possédions des contraintes pour réaliser ce parking que nous avons respectés. Tout d’abord le temps, comme dit précédemment, mais encore la contrainte pour la taille car il devait être adaptable à taille réelle, soit avoir une échelle pour faire la conversion facilement. De plus il y a des normes au niveau du parking qu’il faut respecter pour la taille des places handicapés par exemple. Toutes les contraintes n’ont pas pu être respectées du fait qu’il manquait déjà des pièces 3D, au niveau du codage nous n’avons pas réussis à rendre le parking payant comme voulu et pour finir le traçage du parking n’est pas aussi esthétique que nous le souhaitions.

Place parking normé pour handicapé, https://www.bms-sols.com/marquage-sol-parking-regles/

Place parking normé pour handicapé, https://www.bms-sols.com/marquage-sol-parking-regles/


Projet “Serrure customisée”

Bonjour à tous et toutes,

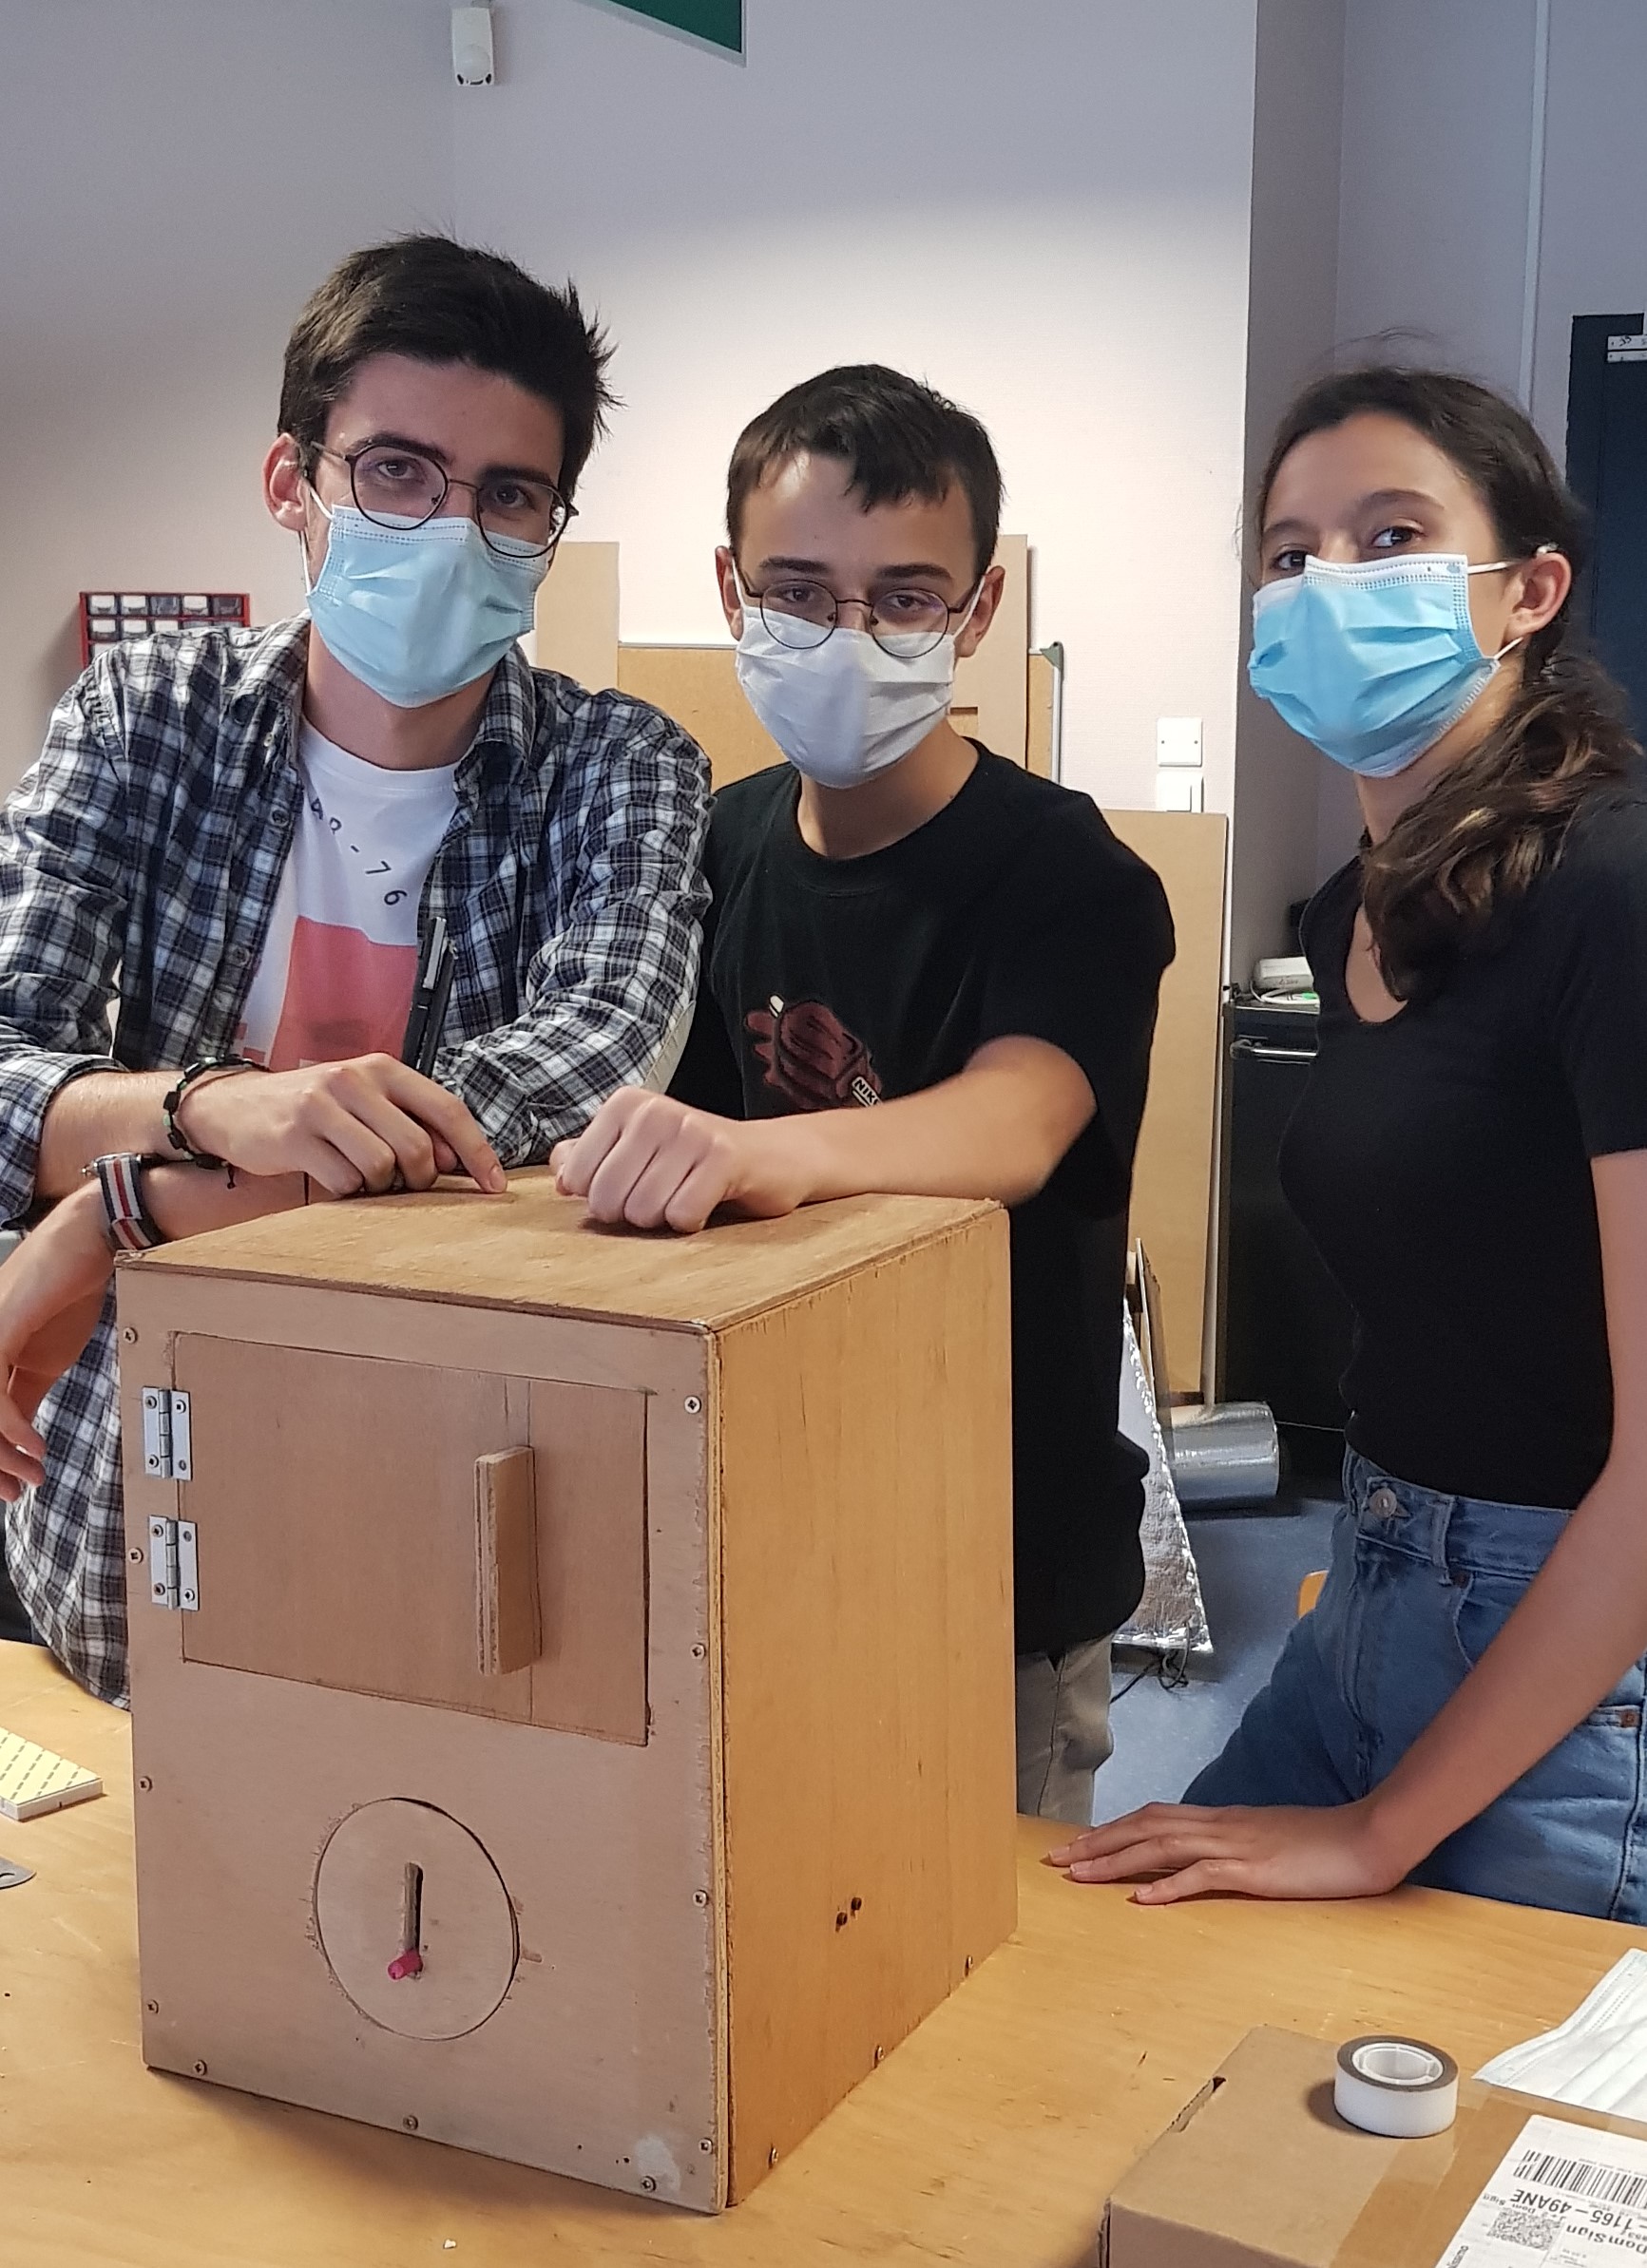
Nous sommes un groupe de trois étudiants de Polytech Angers en deuxième année Mélinda FABIEN, Lino TOURET, Hugo LEGENDRE. Dans le cadre d’un projet pédagogique, l’école souhaite créer une “armoire à énigme” possédant plusieurs modules. Parmi ceux-ci, une serrure customisée a été demandée.

20210611_174949

  • Introduction
  • Le but de ce projet est de créer une serrure capable d’être déverrouillée par plusieurs clés. Il faut que cette serrure soit assez complexe pour éviter la méthode “force brute” permettant de trouver le bon mot de passe en testant toutes les combinaisons.

    Nous avons donc divisé notre travail en trois parties. Premièrement, nous avons étudié les différentes possibilités concernant les types de capteurs à étudier. Cette étude nous permet d’analyser la demande et de trouver la solution la plus simple pour y répondre.

    Ensuite, nous sommes passés à la phase de développement. Nous avons testé les différents capteurs et formats de clé. Lors de cette étape, nous avons visualisé grâce au logiciel de CAO “Onshape”, notre future boîte ainsi que les possibles futurs emplacements des capteurs.

    Pour finir, nous avons fabriqué la boîte et mis en place les capteurs.

    Continuer la lecture

    Maquette maison intelligente

    Nous sommes deux étudiants, Justine et Adrien, en deuxième année du cycle préparatoire de Polytech Angers.
    Durant ce dernier semestre, nous avons pu travailler sur la conception et la réalisation d’une maquette de maison intelligente.
    L’objectif du projet
    Nous savons que le comportement des usagers d’un bâtiment a un impact significatif sur la consommation d’énergie mais ces données s’appuient uniquement sur des observations limitées. Grâce à la réalisation de cette maquette de maison équipée de capteurs enregistreur de données (telles que l’humidité, la luminosité ou encore la température), nous avons pu modéliser et étudier l’impact du comportement des occupants sur la consommation d’énergie.

    Les travaux réalisés

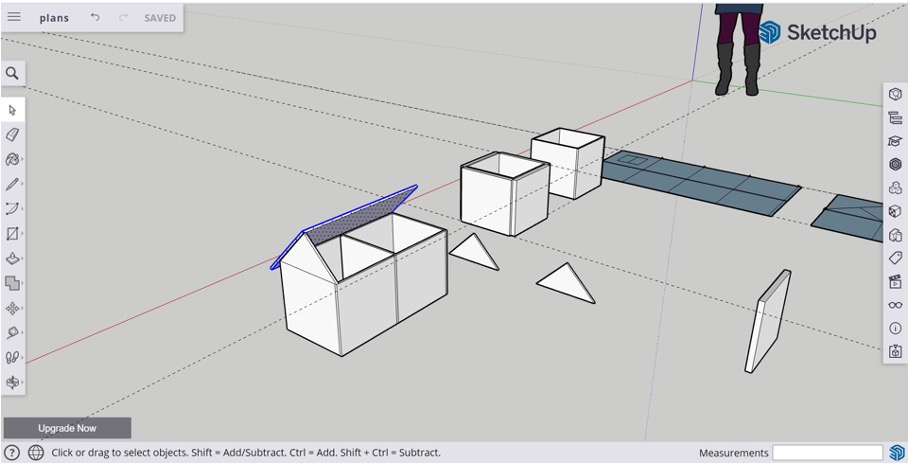
  • Modélisaton de la maquette sur Sketchup

  • Dans un premier temps, nous avons réalisé la maquette sur un logiciel de modélisation 3D.
    Nous avons utilisé le logiciel Sketchup, qui a l’avantage d’être gratuit.
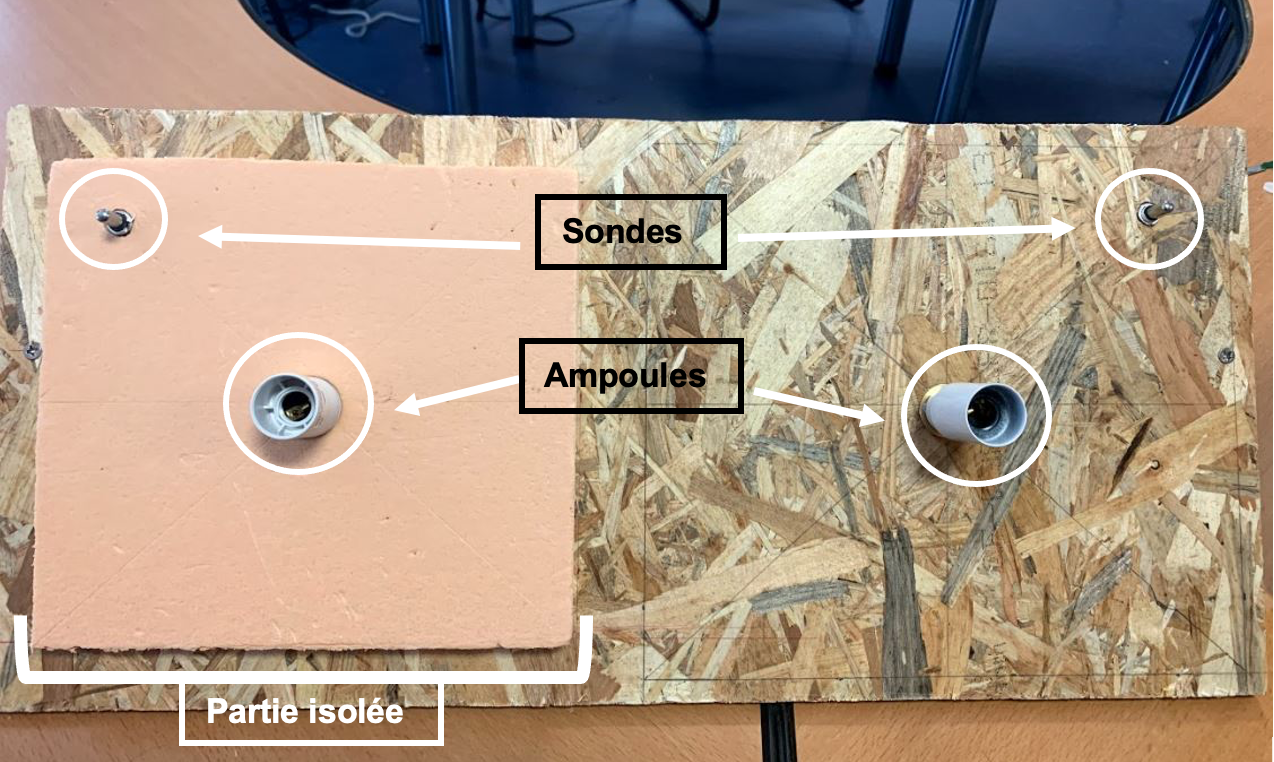
    L’objectif principal de notre projet était de réaliser une maquette de maison afin d’y installer les différents capteurs. Nous avons décidé d’ajouter une autre contrainte, la maison doit être séparée en deux blocs : l’un isolé et l’autre non-isolé (mais tous deux équipés d’une lampe pour chauffer) afin de constater l’impact d’un isolant sur son environnement.

      Modélisation de la maquette en taille réelle

      Modélisation de la maquette en taille réelle

  • Codage des capteurs
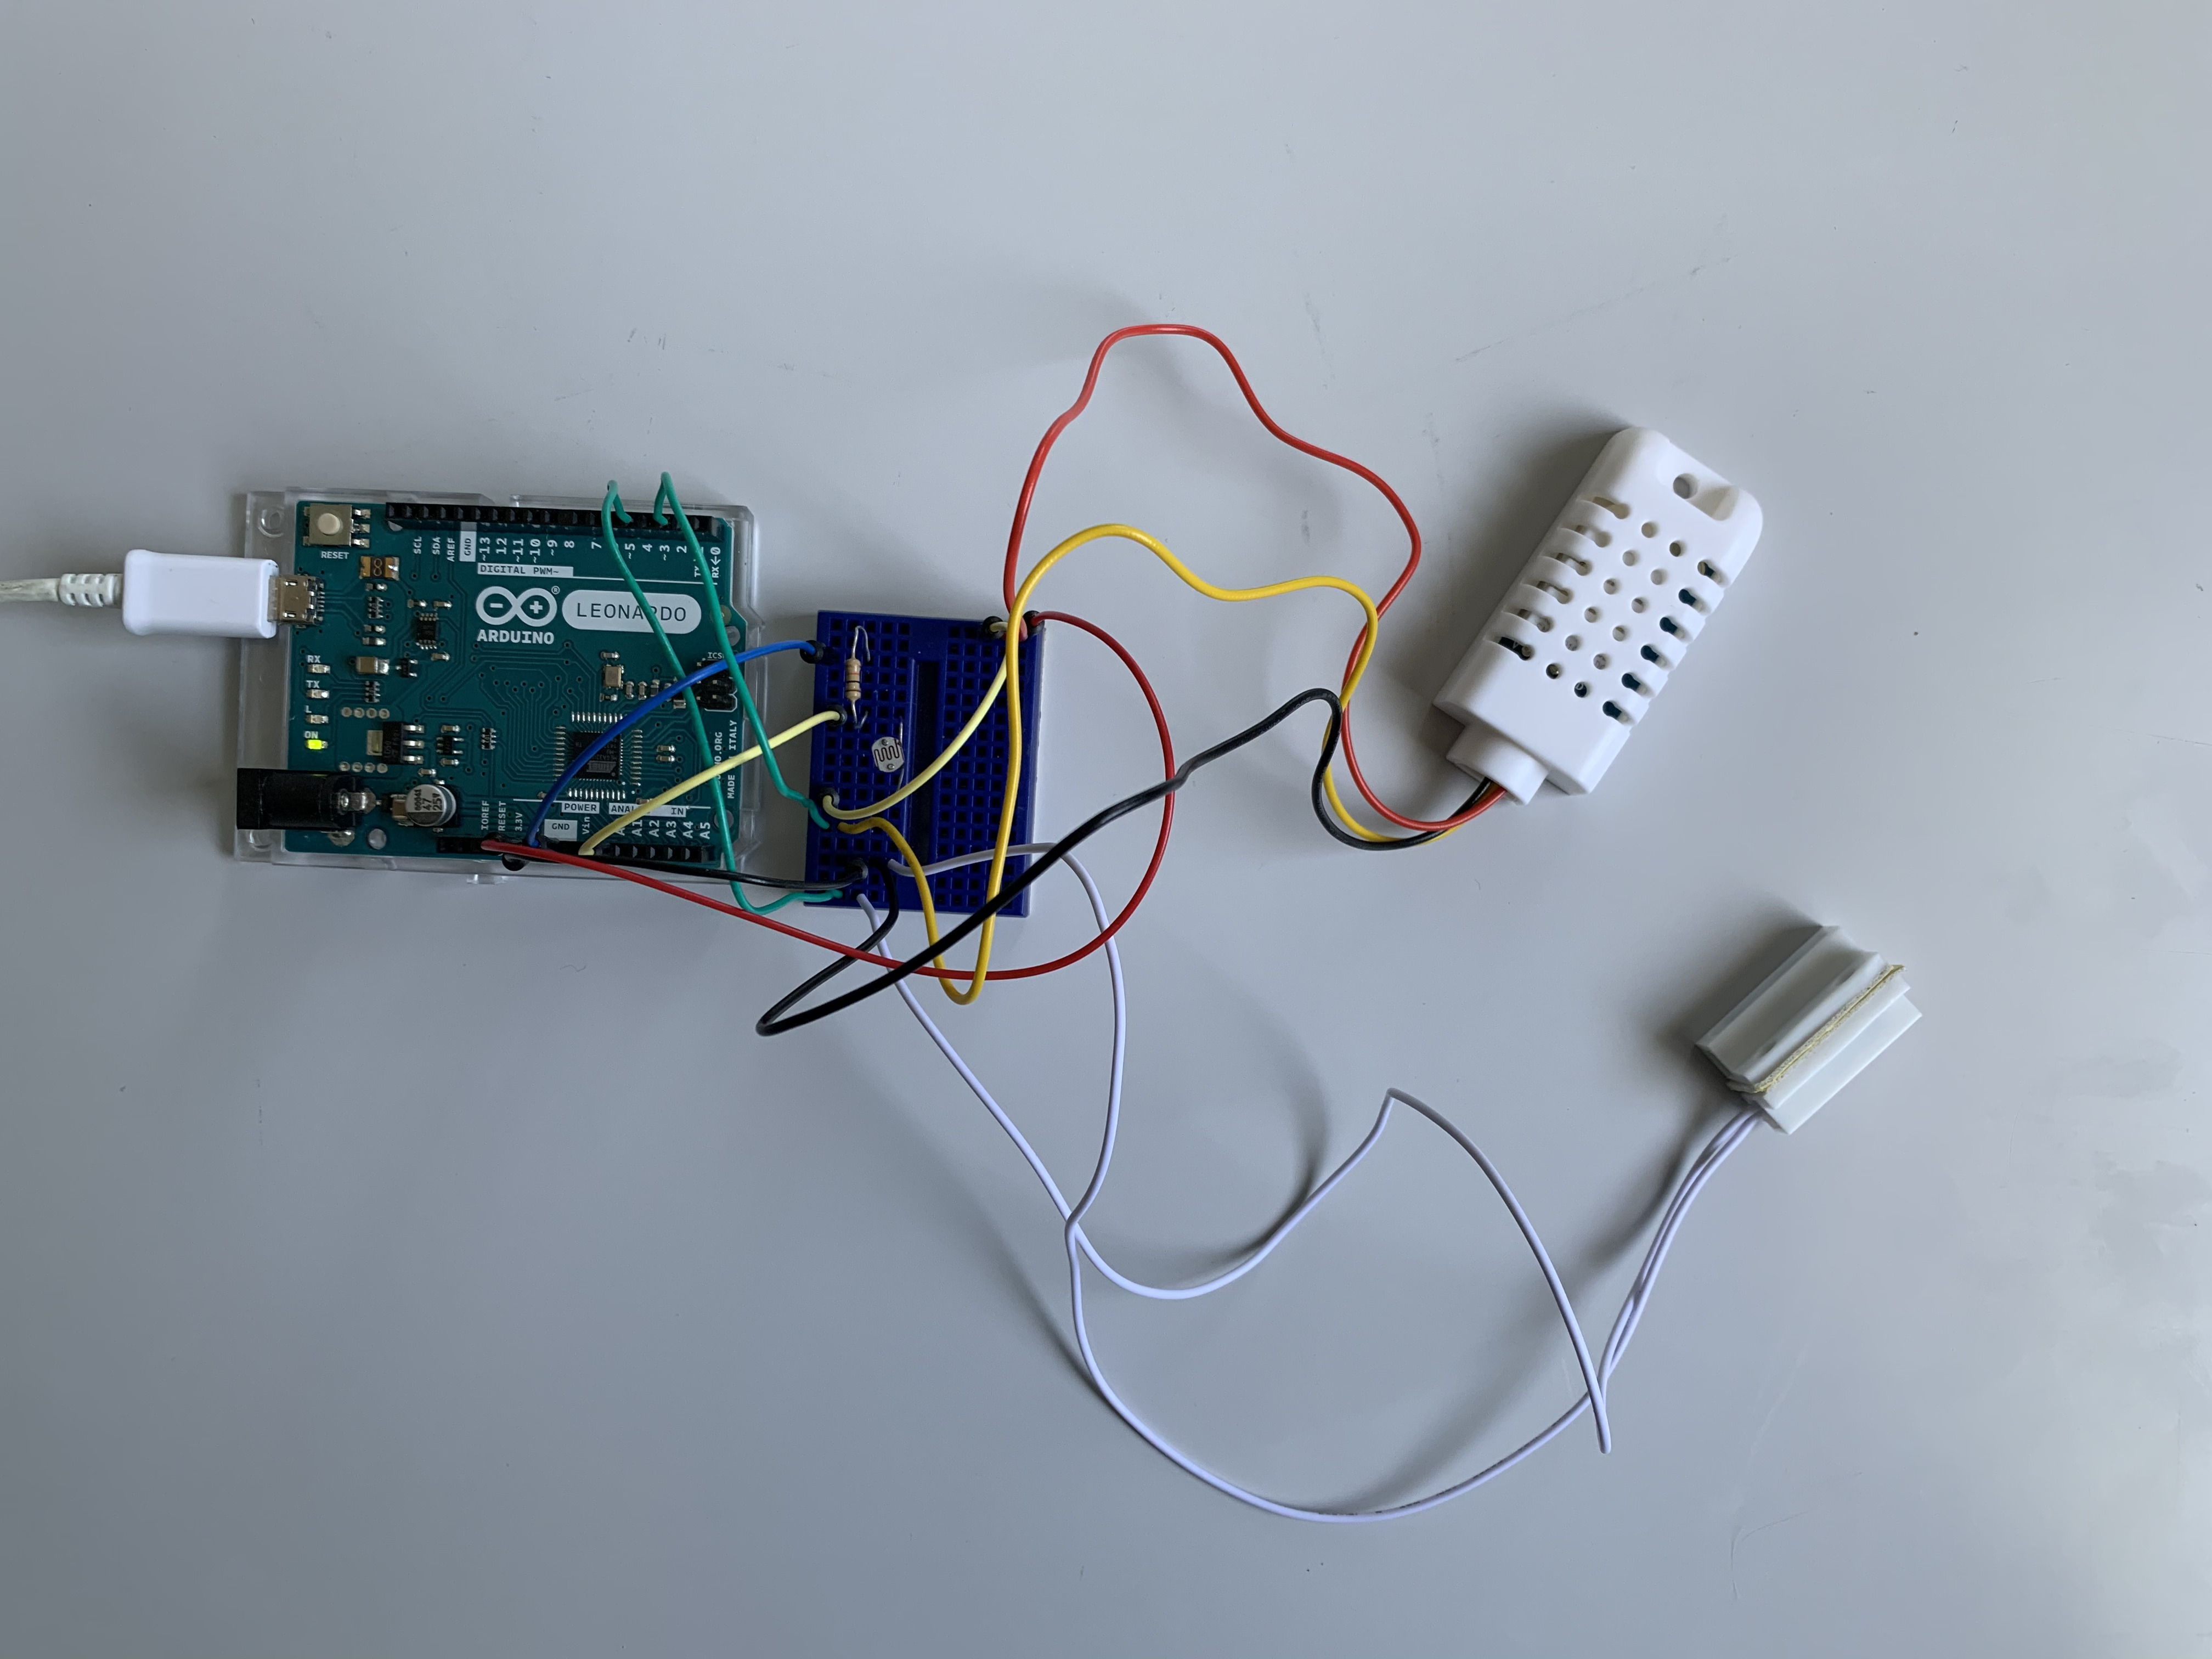
  • Afin de mesurer les données, nous avons utilisé une carte Arduino Leonardo ainsi que différents capteurs :

      -Un pour la luminosité
      -Un pour détecter l’ouverture/fermeture des fenêtres
      -Un pour la température et l’humidité

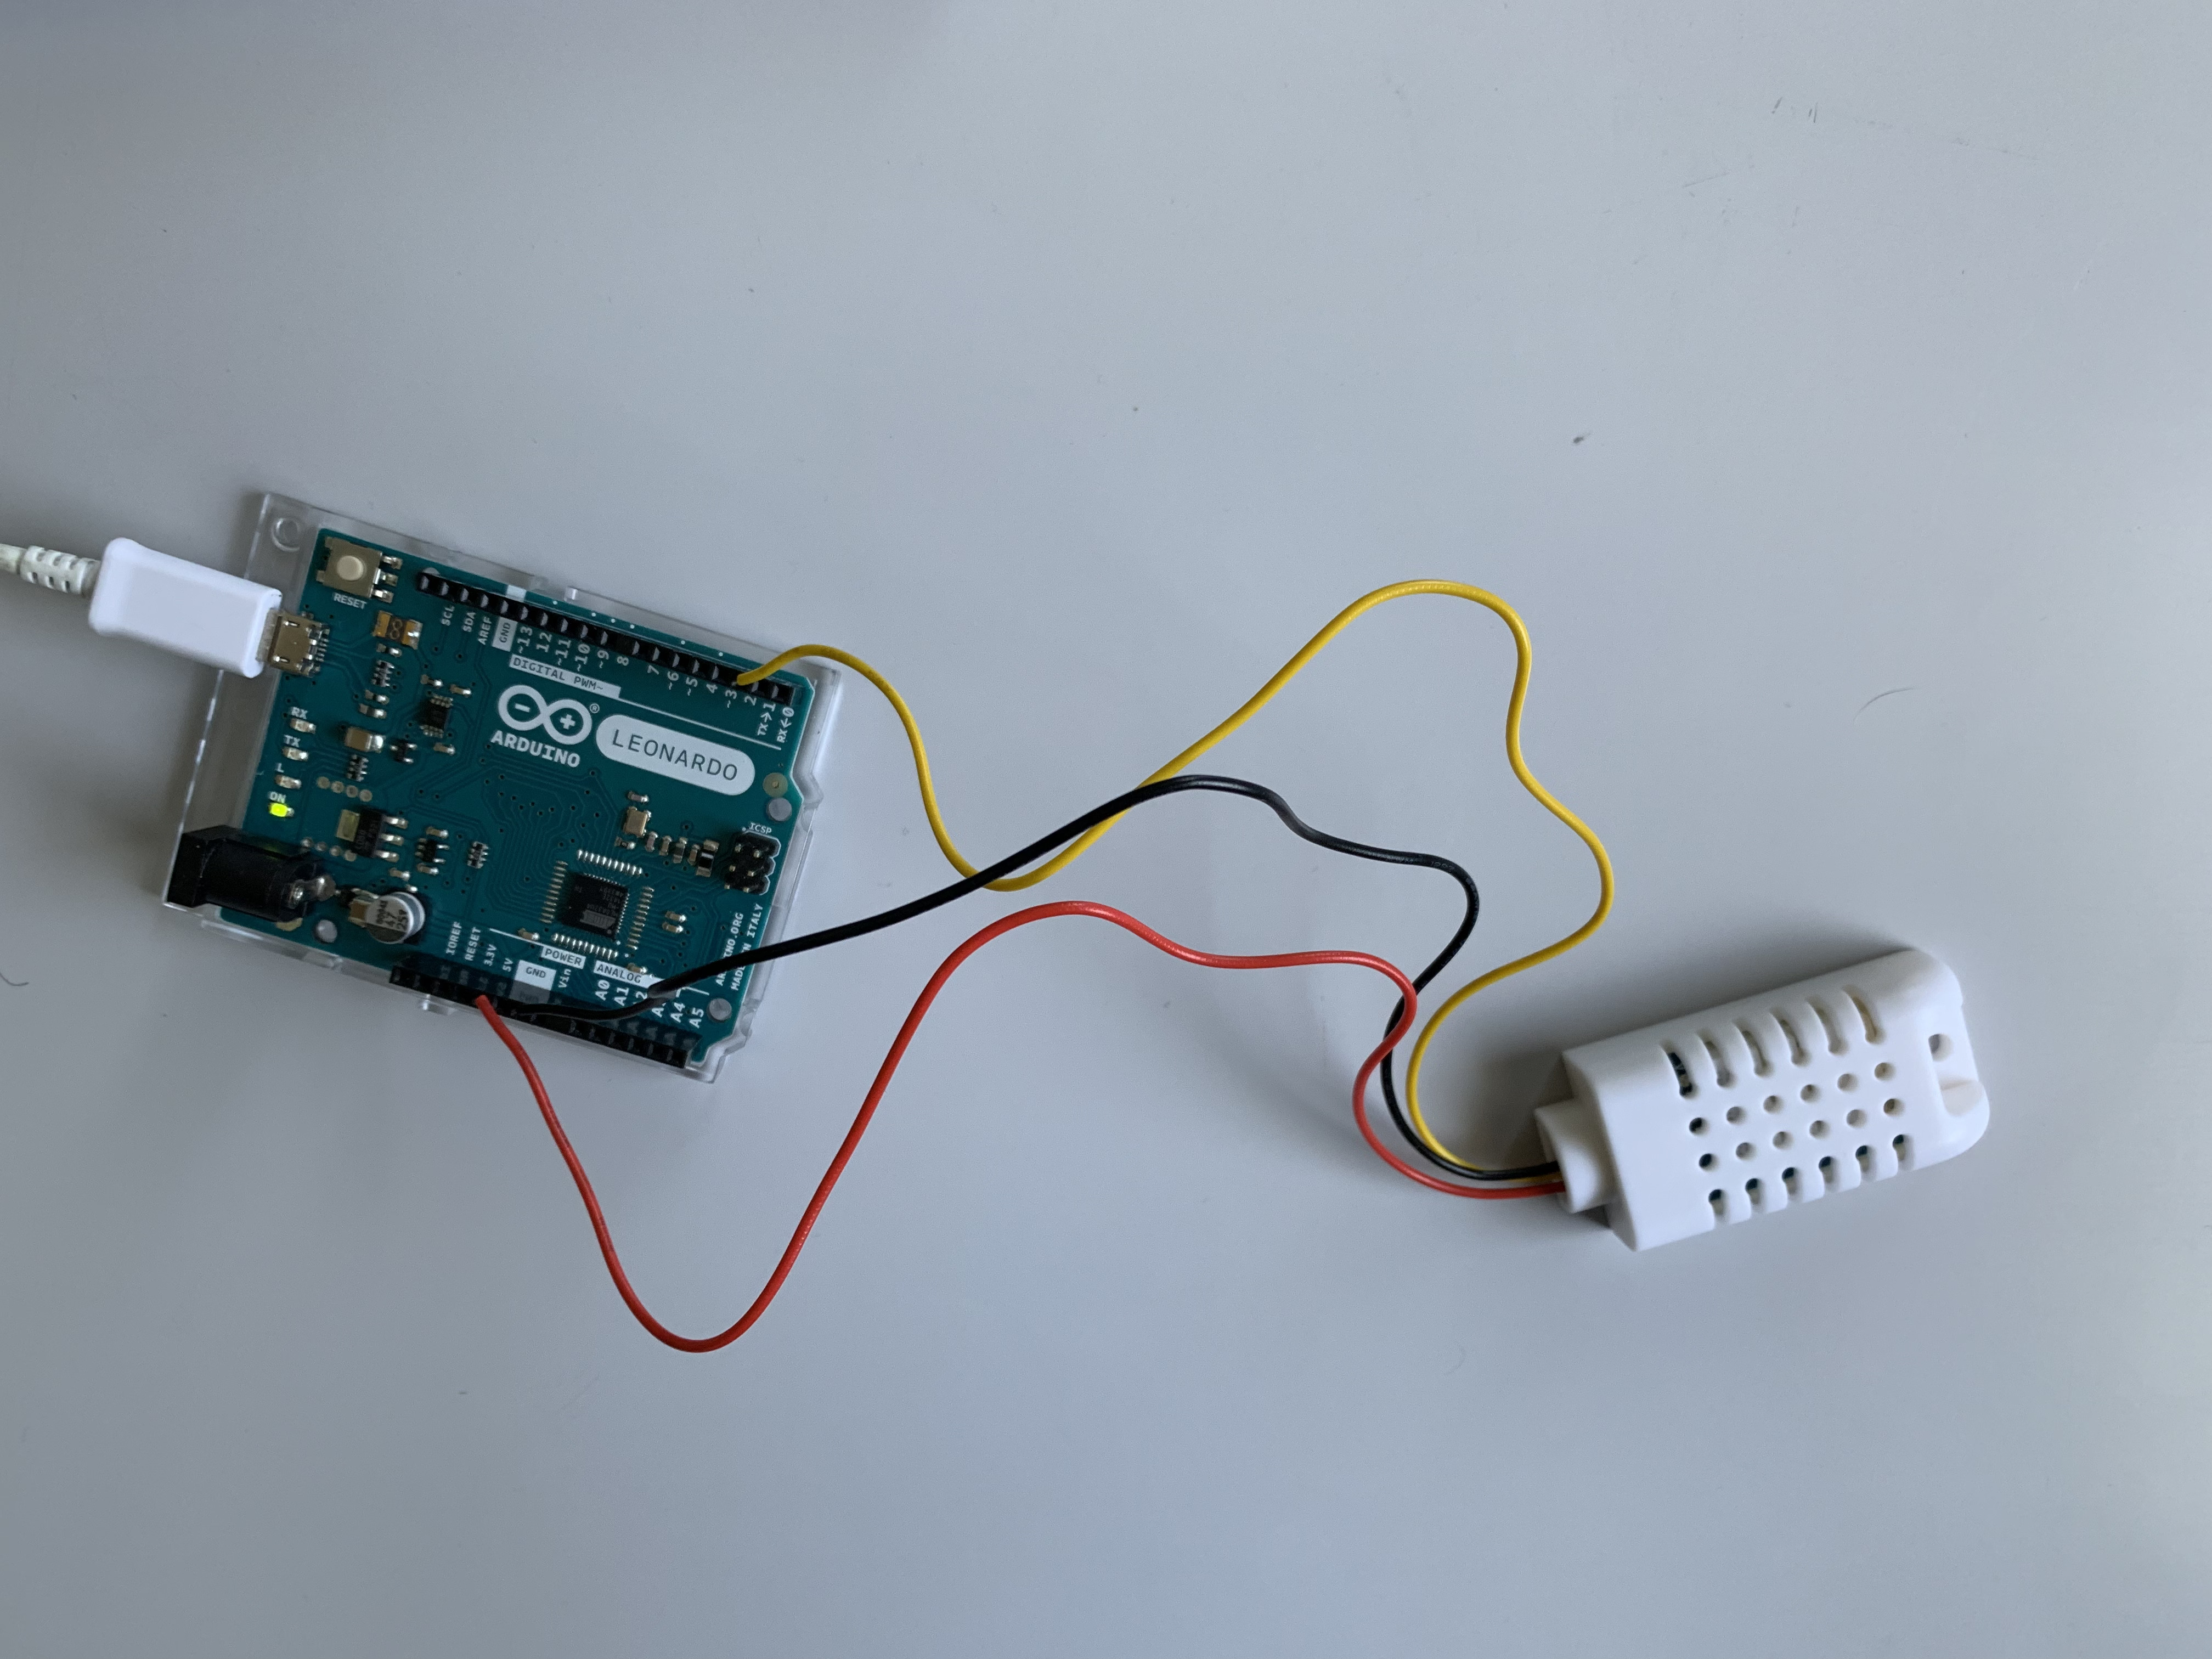
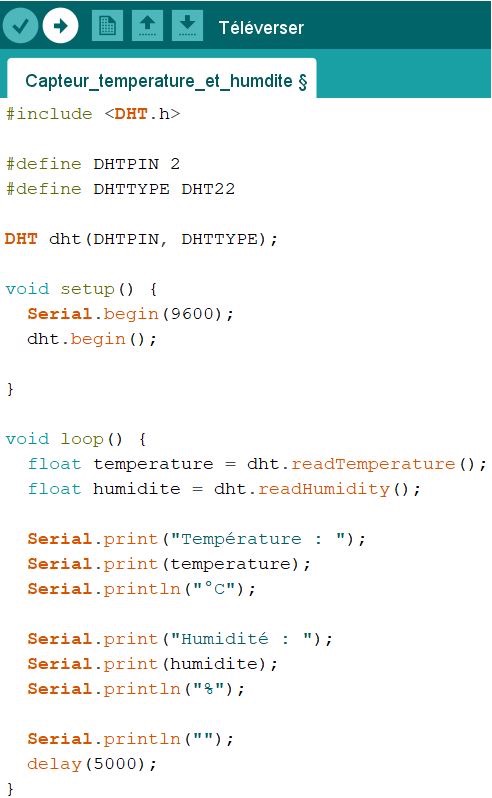
    Il nous a alors fallu les coder dans le langage Arduino. Voici un exemple du code utilisé pour le capteur mesurant la température et l’humidité :

      Montage du capteur

      Montage du capteur

      Les mesures sont effectuées toutes les 5 secondes

      Ici les mesures sont effectuées toutes les 5 secondes

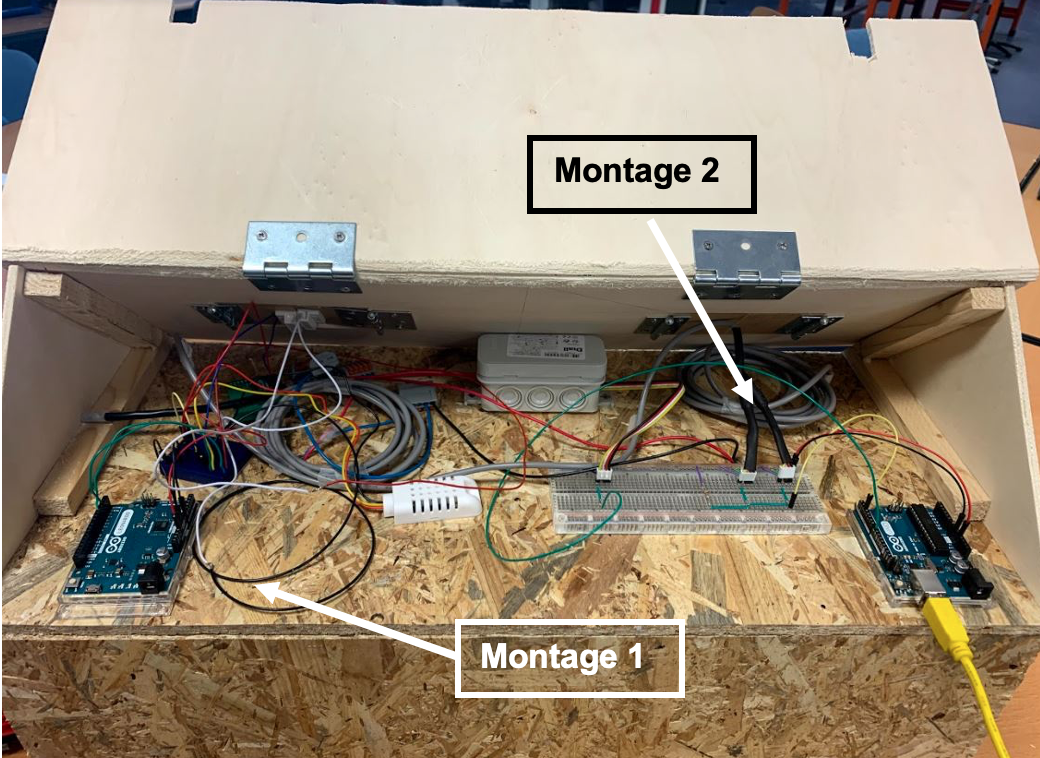
    Ci-dessous, le premier montage comprenant les trois capteurs cités précédemment. Il sera placé dans le toit qui comporte les ouvertures.

      montage

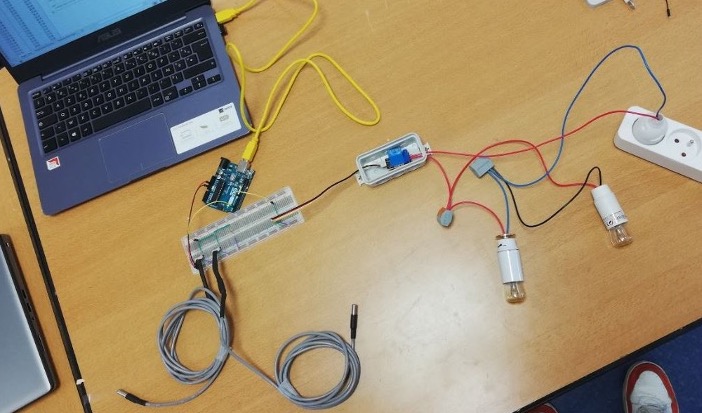
    Puis, nous avons réalisé un second montage, qui sera placé à l’intérieur des pièces, comportant les deux lampes et les deux sondes de température (plus précises que le capteur de température) :

      montage2

  • Réalisation de la maquette

  • Grâce à la modélisation, nous connaissions les dimensions de notre maquette. Malgré cela, nous avons rencontré quelques problèmes lors de cette étape : difficulté à la découpe, mauvais choix du matériau (notre premier choix était le PVC), etc..
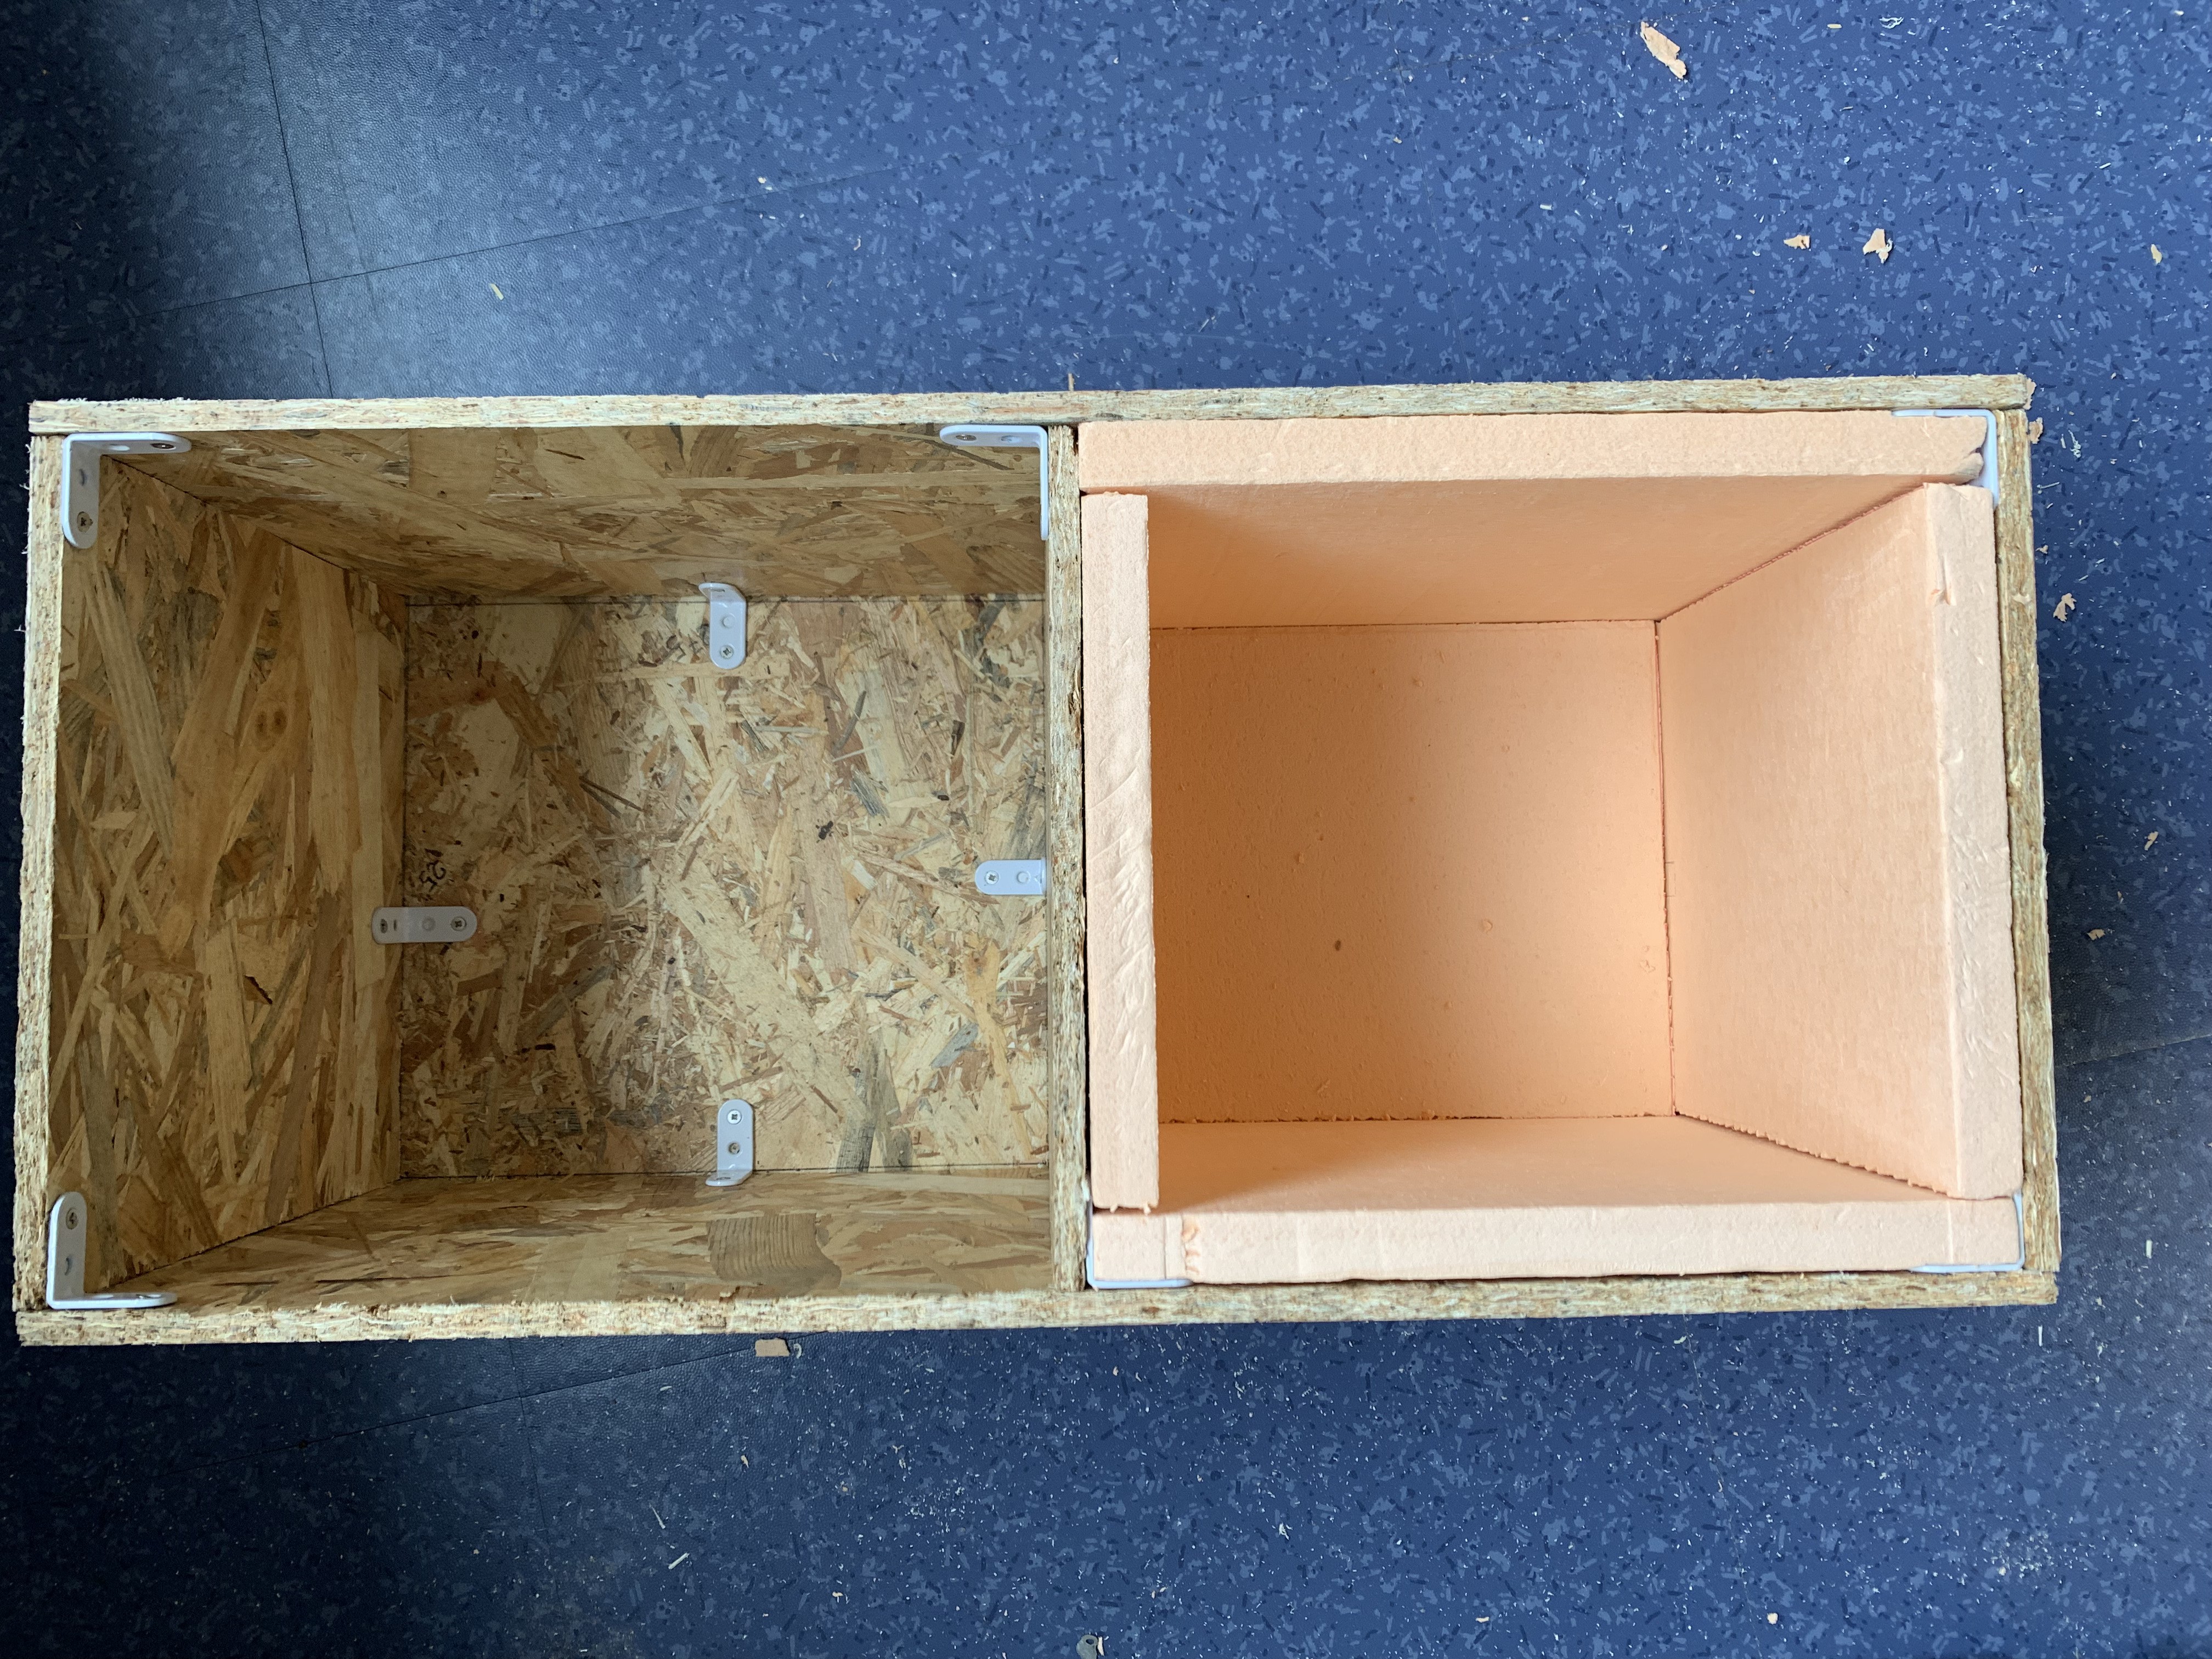
    Nous avons finalement réalisé notre maquette en bois OSB et avons assemblé les différentes découpes avec des équerres.
    Il a ensuite fallu ajouter l’isolant (du polystyrène) dans la pièce concernée.
      Intérieur de la maquette

      Intérieur de la maquette

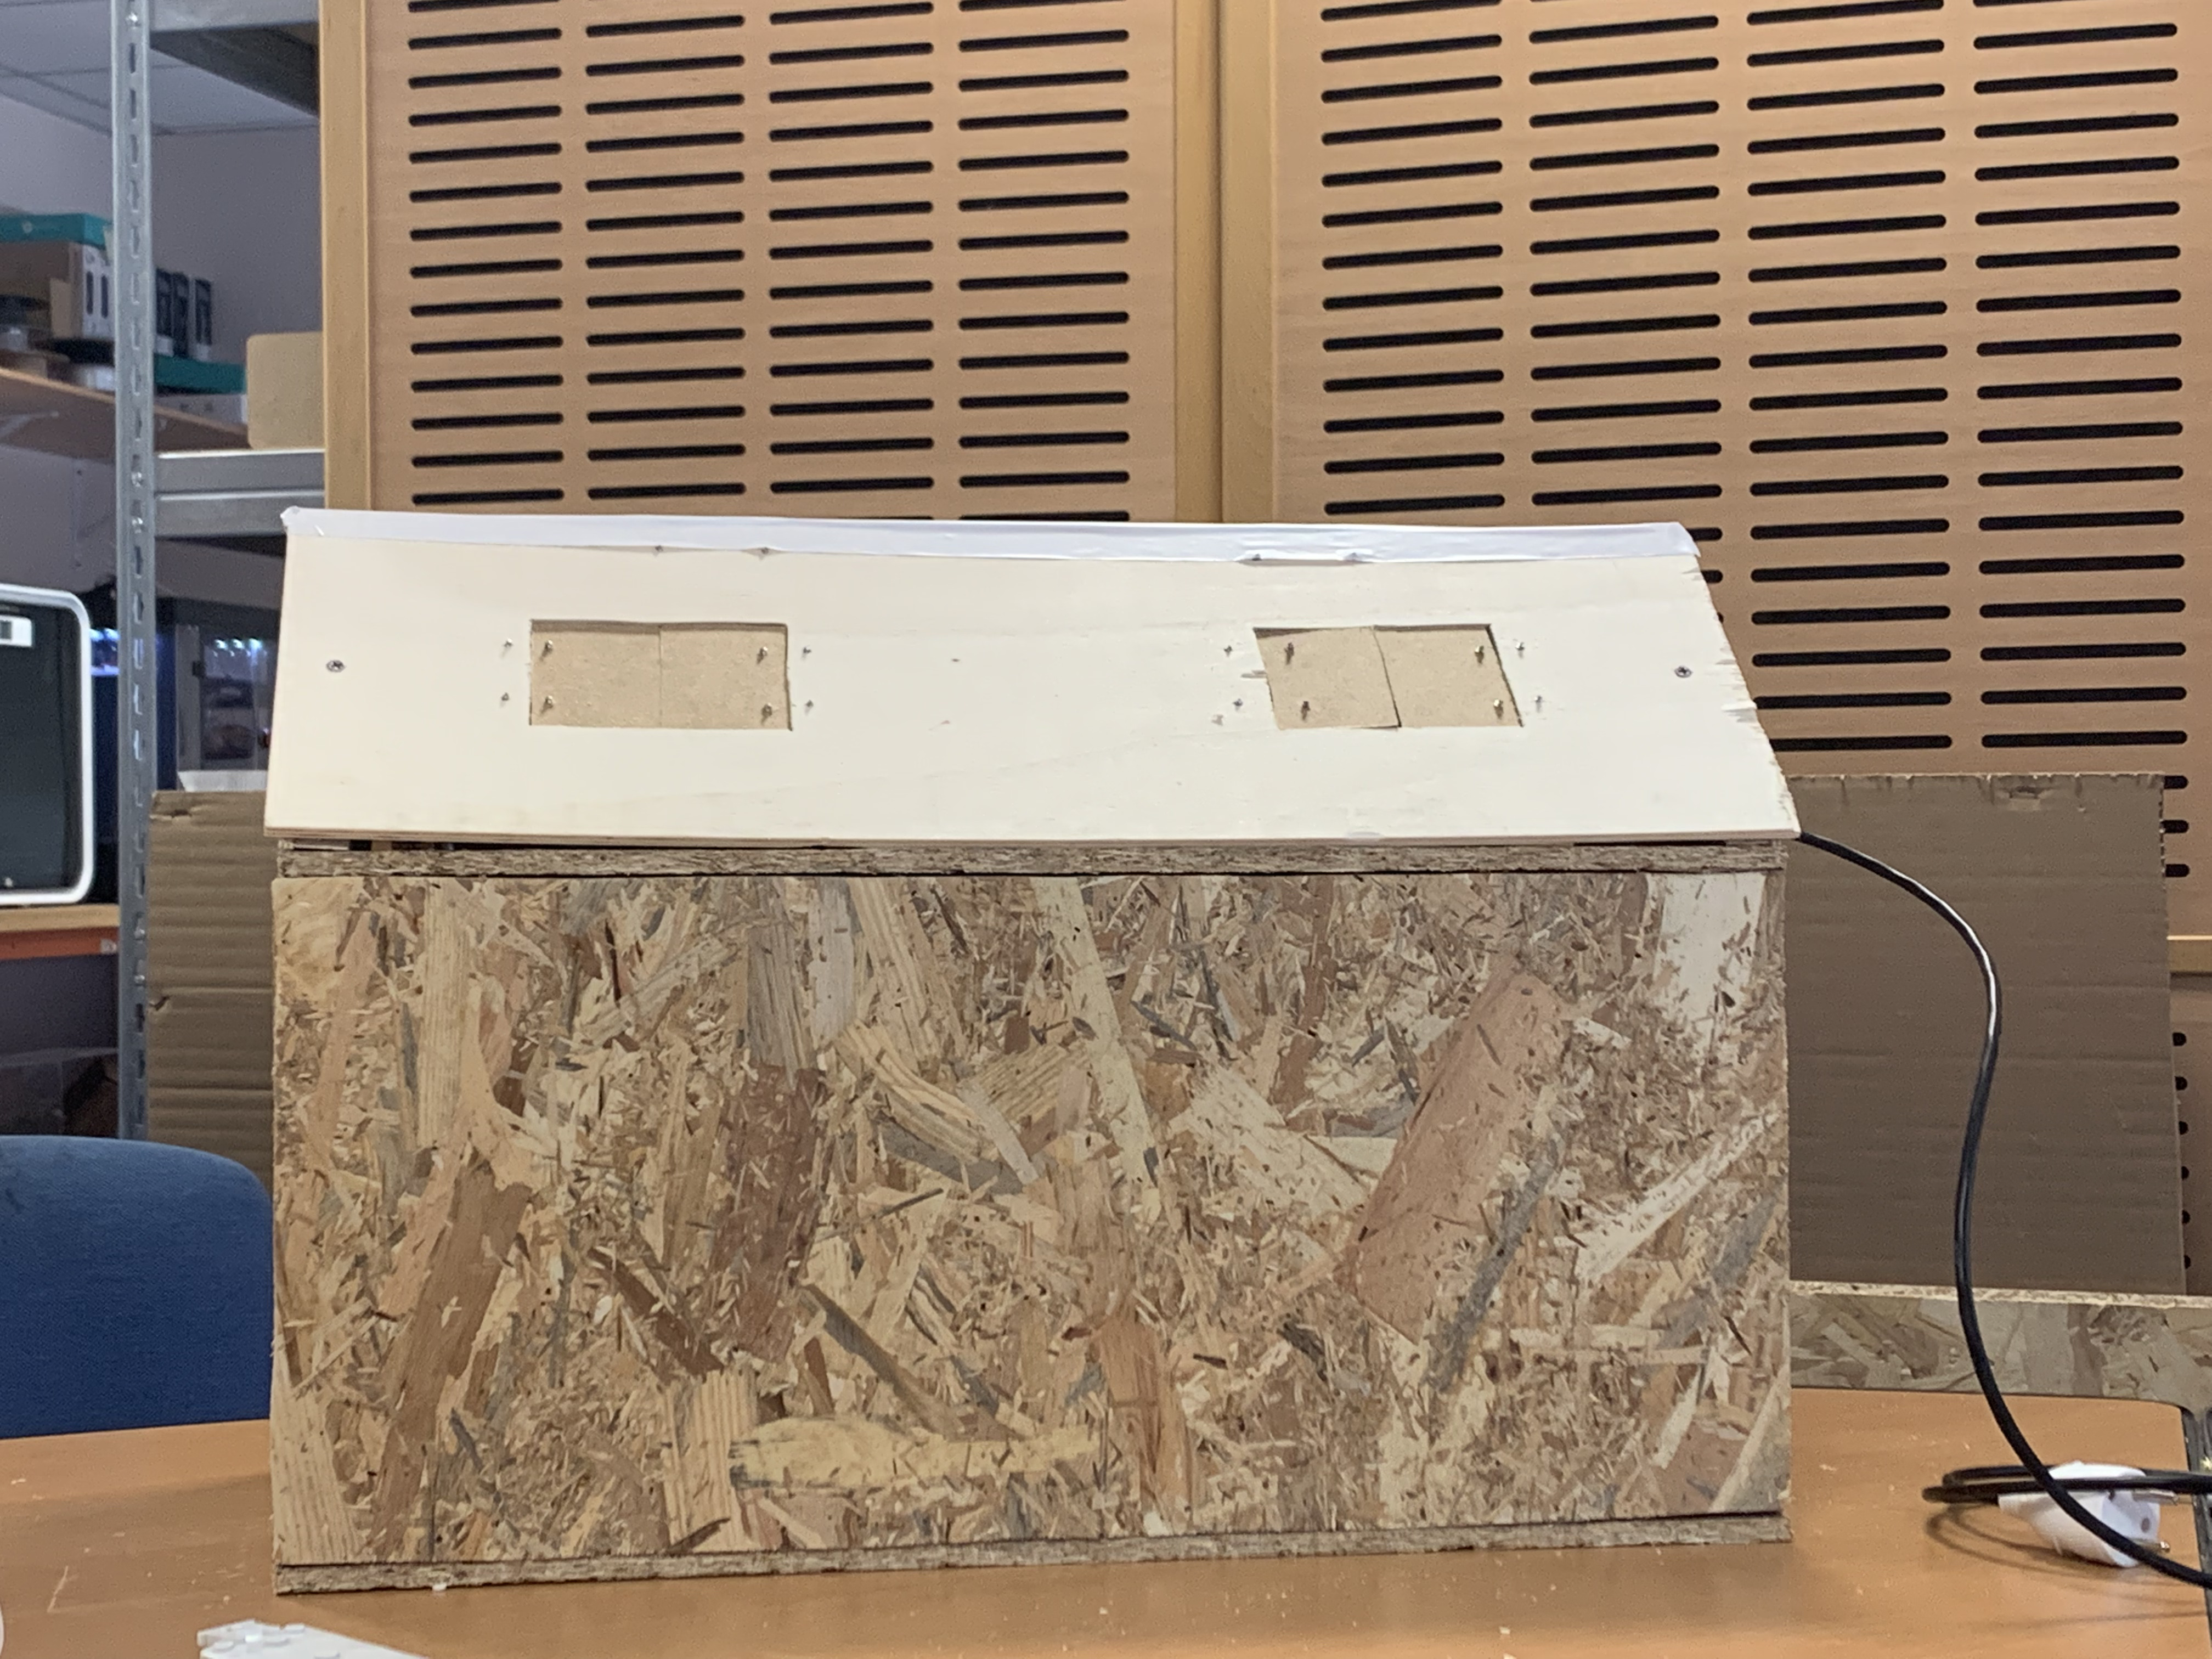
    Puis, nous avons réalisé le toit. Nous souhaitions qu’il contienne toute l’installation des capteurs, en ce sens, il devait pouvoir s’ouvrir afin d’en permettre l’accès.
      Maquette finale

      Maquette finale

    Par la suite, nous avons mis les capteurs dans la maquette : les deux montages sont installés dans le toit et nous avons placé les différents capteurs.

      Toit vue de l'intérieur des pièces

      Toit vue de l’intérieur des pièces

      Intérieur du toit

      Intérieur du toit

  • Recueil des données

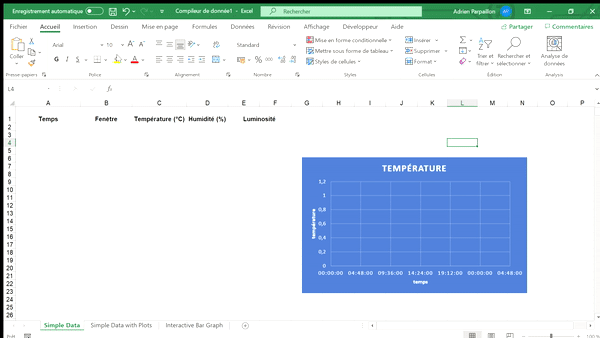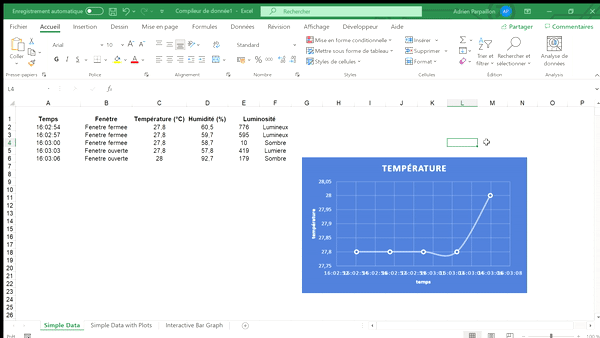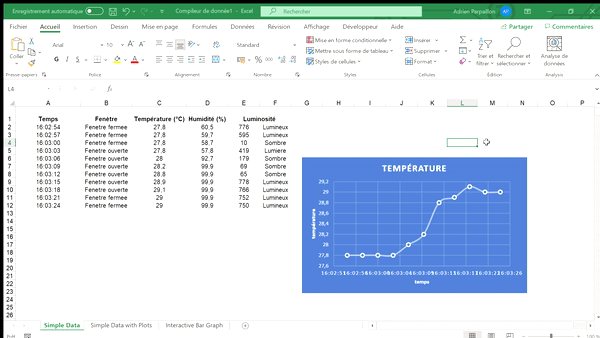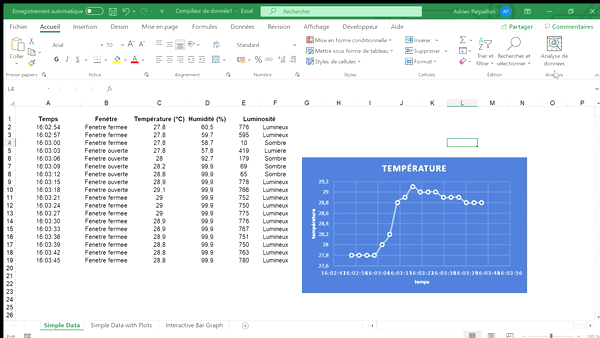
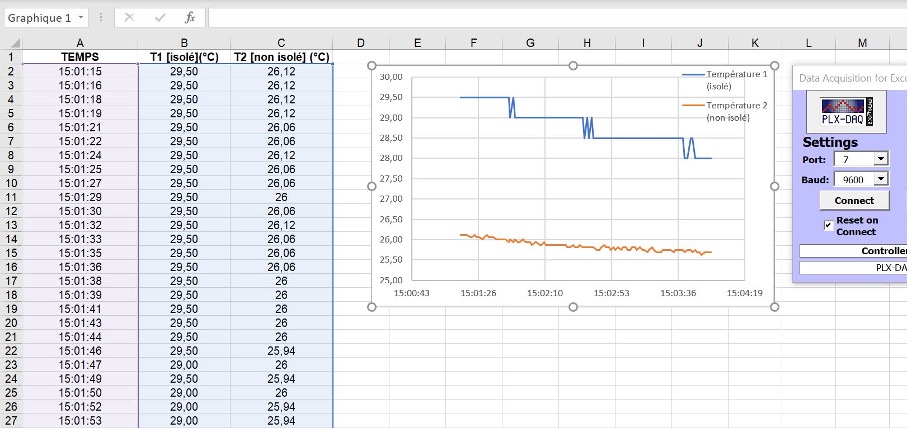
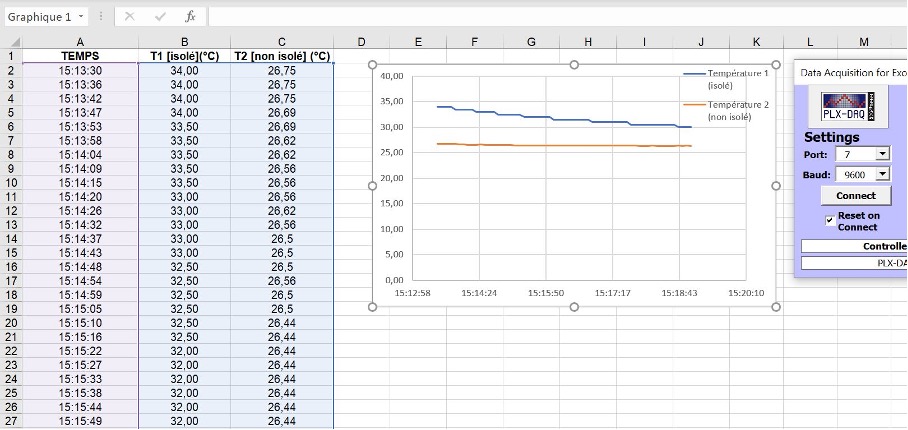
  • Pour collecter nos données, nous avons utilisé un compilateur de données pour Excel qui permet de tracer un graphique en temps réel.
    Les essais des deux tests ont été réalisés dans les mêmes conditions.
    Pour le montage 2, nous devions choisir un temps d’éclairage des lampes (le même pour les deux pièces) avant que les données soient collectées afin de faire monter en température l’air des pièces.

      ezgif.com-gif-maker
      Résultat pour le montage n°2 avec 2min d'éclairage et une prise de données toutes les secondes

      Résultat pour le montage n°2 avec 2min d’éclairage et une prise de données toutes les secondes

      Résultat pour le montage n°2 avec 4min d'éclairage et une prise de mesures toutes les 5sec

      Résultat pour le montage n°2 avec 4min d’éclairage et une prise de mesures toutes les 5sec

    Ainsi, on peut constater que la température de la pièce isolée augmente plus que dans la pièce non-isolée, mais elle diminue aussi plus rapidement.
    Nous pensons que nos essais ayant étaient faits lors d’une chaude journée, la température de la pièce non-isolée est restée assez constante par rapport à l’extérieur entraînant une faible différence entre pièce chauffée et non-chauffée.

    Conclusion
    Ce projet fut très enrichissant pour la suite de nos études puisqu’il nous a permis d’apprendre à maîtriser un logiciel de modélisation, de découvrir le langage Arduino et de coder des capteurs. Il nous a également apporté au point de vue personnel : nous avons pu développer certaines compétences telles que l’autonomie, la communication ou encore l’organisation qui sont, de plus, des compétences indispensables en tant qu’ingénieur.
    Nous tenons à remercier Mr.Riahi, notre professeur encadrant, pour son aide apportée tout au long de ce projet.

    Système de stationnement automatisé sur Arduino​

    Bonjour à toutes et à tous !

    Introduction

    Nous sommes Esteban Cornu, Mattéo Jupille et Alexis Maupas des élèves en deuxième année de cycle préparatoire ingénieur et nous allons vous présenter notre projet intitulé “Système de stationnement automatisé sur Arduino”. Ce projet nous a vraiment attiré lors de la sélection car il correspond au domaine dans lequel nous souhaitons évoluer dans le cycle d’ingénieur. En effet, le projet possède toute une partie basée sur la programmation qui fait écho à la filière SAGI ainsi que sur la partie qualité, innovation et fiabilité qui nous initie à la filière QIF.
    Le but est dans un premier temps de découvrir l’Arduino sur laquelle aucun de nous n’avait travaillé auparavant, mais nous étions tous impatients de commencer. Dans un second temps, le projet a permis de nous faire découvrir toutes les étapes à suivre pour mener à bien un projet. Pour cela, il faut s’organiser en répartissant correctement les tâches au sein du groupe dans le but d’être plus efficace. Tout au long du projet nous avons été épaulés par Monsieur Haddad.

    Objectifs du projet

    1. Trouver un moyen pour rendre un parking autonome
    2. Concevoir et Programmer un parking situé en plein cœur d’une ville
    3. Réaliser une maquette fonctionnelle de ce parking

    Travail réalisé

    1. Etude d’automatisation

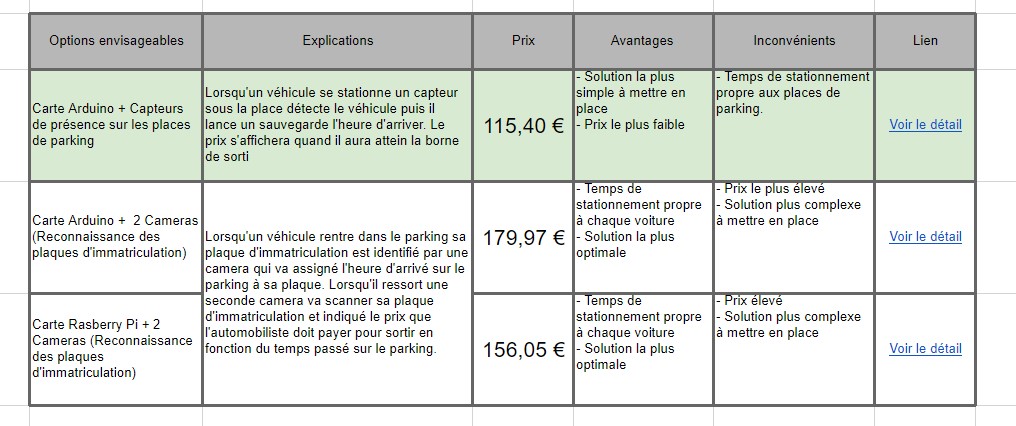
    Nous avons établi trois possibilités pour réaliser ce parking automatisé. La première option consiste à utiliser une carte Arduino avec deux caméras à reconnaissance de plaque d’immatriculation. La deuxième sollicite une carte Arduino avec des capteurs optiques et la dernière se compose d’une carte Raspberry Pi avec deux caméras à reconnaissance de plaque.

    Comparaison des 3 options

    Après avoir comparé les 3 alternatives en fonction du prix, de la fiabilité, de la complexité nous avons retenu la deuxième option.

    Explication du fonctionnement :
    Un écran LCD indique le nombre de places restantes si le nombre de place est supérieur à 0 alors un véhicule peut rentrer. Des capteurs optiques placés sous le sol avant et après la barrière vérifient si la voiture est bien rentrée avant de refermer la barrière. La barrière s’ouvre et se ferme à l’aide d’un servomoteur. Puis la voiture peut se garer sur n’importe quelle place libre. Pour aider le conducteur nous avons placés des LED vertes et rouges au bout de chaque place. Si la LED est verte alors la place est libre, elle passera au rouge lorsque le véhicule sera bien garé au-dessus du capteur optique présent sur chaque place. A chaque fois qu’une voiture se gare un chronomètre associé à la place est lancé ce qui permet de vérifier le temps passé dans le parking. Lorsqu’un automobiliste décide de partir, l’écran affiche le prix à payer en fonction du chronomètre lié à sa place puis il peut partir par la barrière de sortie fonctionnant de la même manière que celle d’entrée.

    2. Conception du parking

    A. Agencement Parking

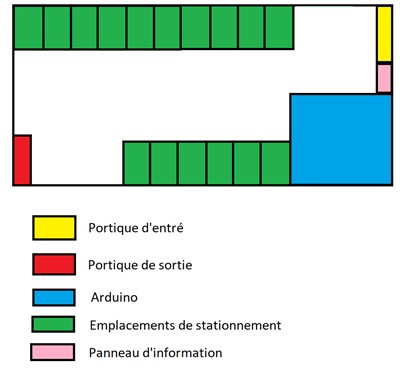
    Nous devions ensuite imaginer l’agencement des places de parking ainsi que la position des barrières d’entré et de sortie mais aussi prévoir un emplacement pour cacher la carte Arduino.

     Croquis Parking Arduino

    Nous avons ajouté deux places de parking pour personnes à mobilité réduite selon l’arrêté du 1er août 2006 en respectant les normes.
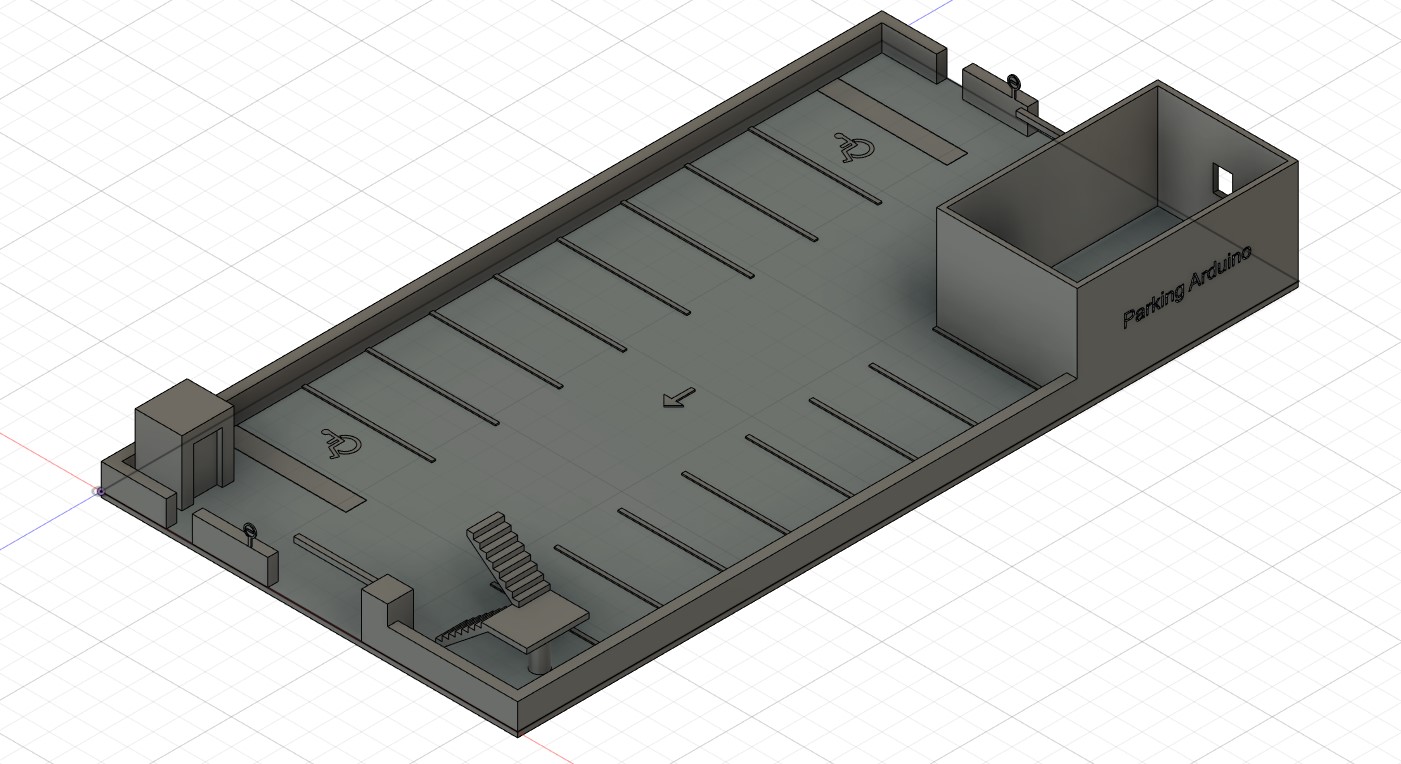
    Le temps était maintenant venu pour nous de réaliser ce parking en 3D à l’aide du logiciel en ligne OnShape en taille réelle. Cette étape a pour but de nous aider à dimensionner le projet mais aussi de nous projeter dans le futur pour connaitre précisément l’emplacement de chaque composant.

    Parking En 3D

    Parking de 30m x 16m

    B. Programmation

    Afin de pouvoir contrôler tous les composants nous avons utilisé une carte Arduino MEGA car il fallait beaucoup d’entrées analogiques pour les capteurs optiques ainsi que beaucoup de sorties digitales pour contrôler chaque LED.

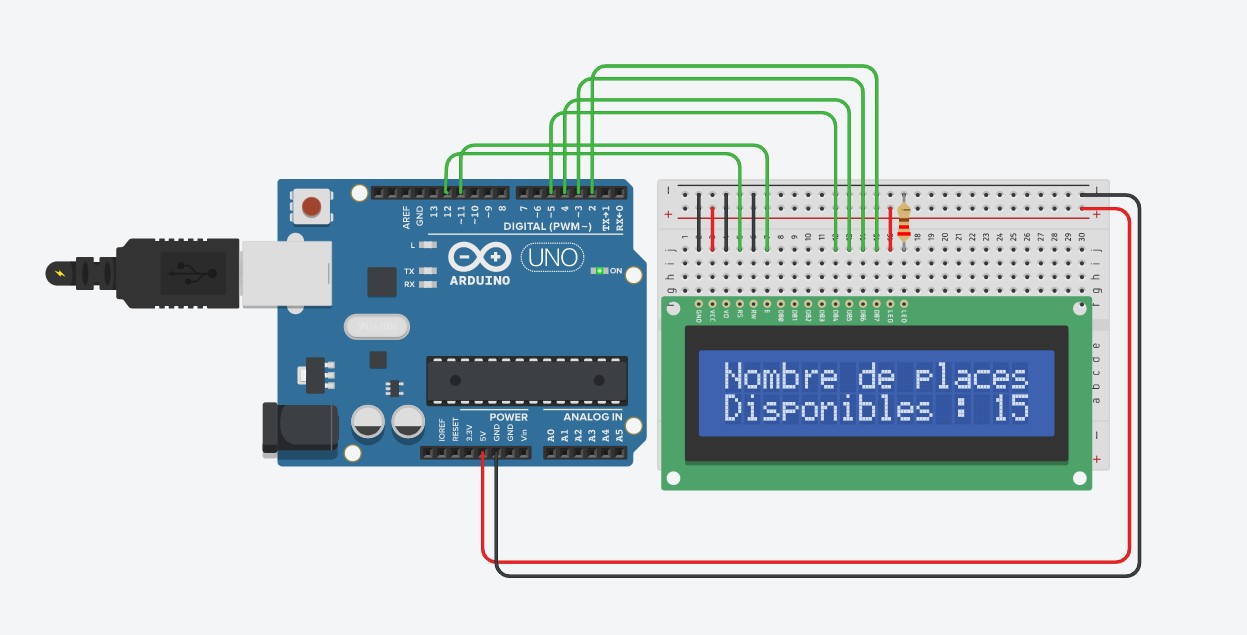
    Sachant que nous attendions la livraison des composants nous en avons profité pour réaliser des tests sur le logiciel en ligne TinkerCad qui permet de simuler une carte Arduino pour venir y connecter des composants eux aussi virtuels. Ces nombreux tests nous ont permis de comprendre le fonctionnement de chaque composant ainsi que la manière de le brancher à la carte. Nous avons donc utilisé les librairies ServoMoteur et LiquidCrystal pour contrôler la barrière et l’écran LCD facilement. Cette étape nous a fait gagner beaucoup de temps car dès la réception des composants nous avons pu passer à la réalisation sans trop se soucier si le parking fonctionnera une fois l’assemblage des pièces 3D et de la planche en bois terminé.

    TinkerCad-LCD

    TinkerCad-LCD

    3. Réalisation de la maquette

    La réalisation de la maquette à commencer lorsque nous avons reçu nos composants. Nous avons d’abord tracé l’emplacement de chaque élément (places, pièces 3D, …) pour ensuite commencer à découper la planche.

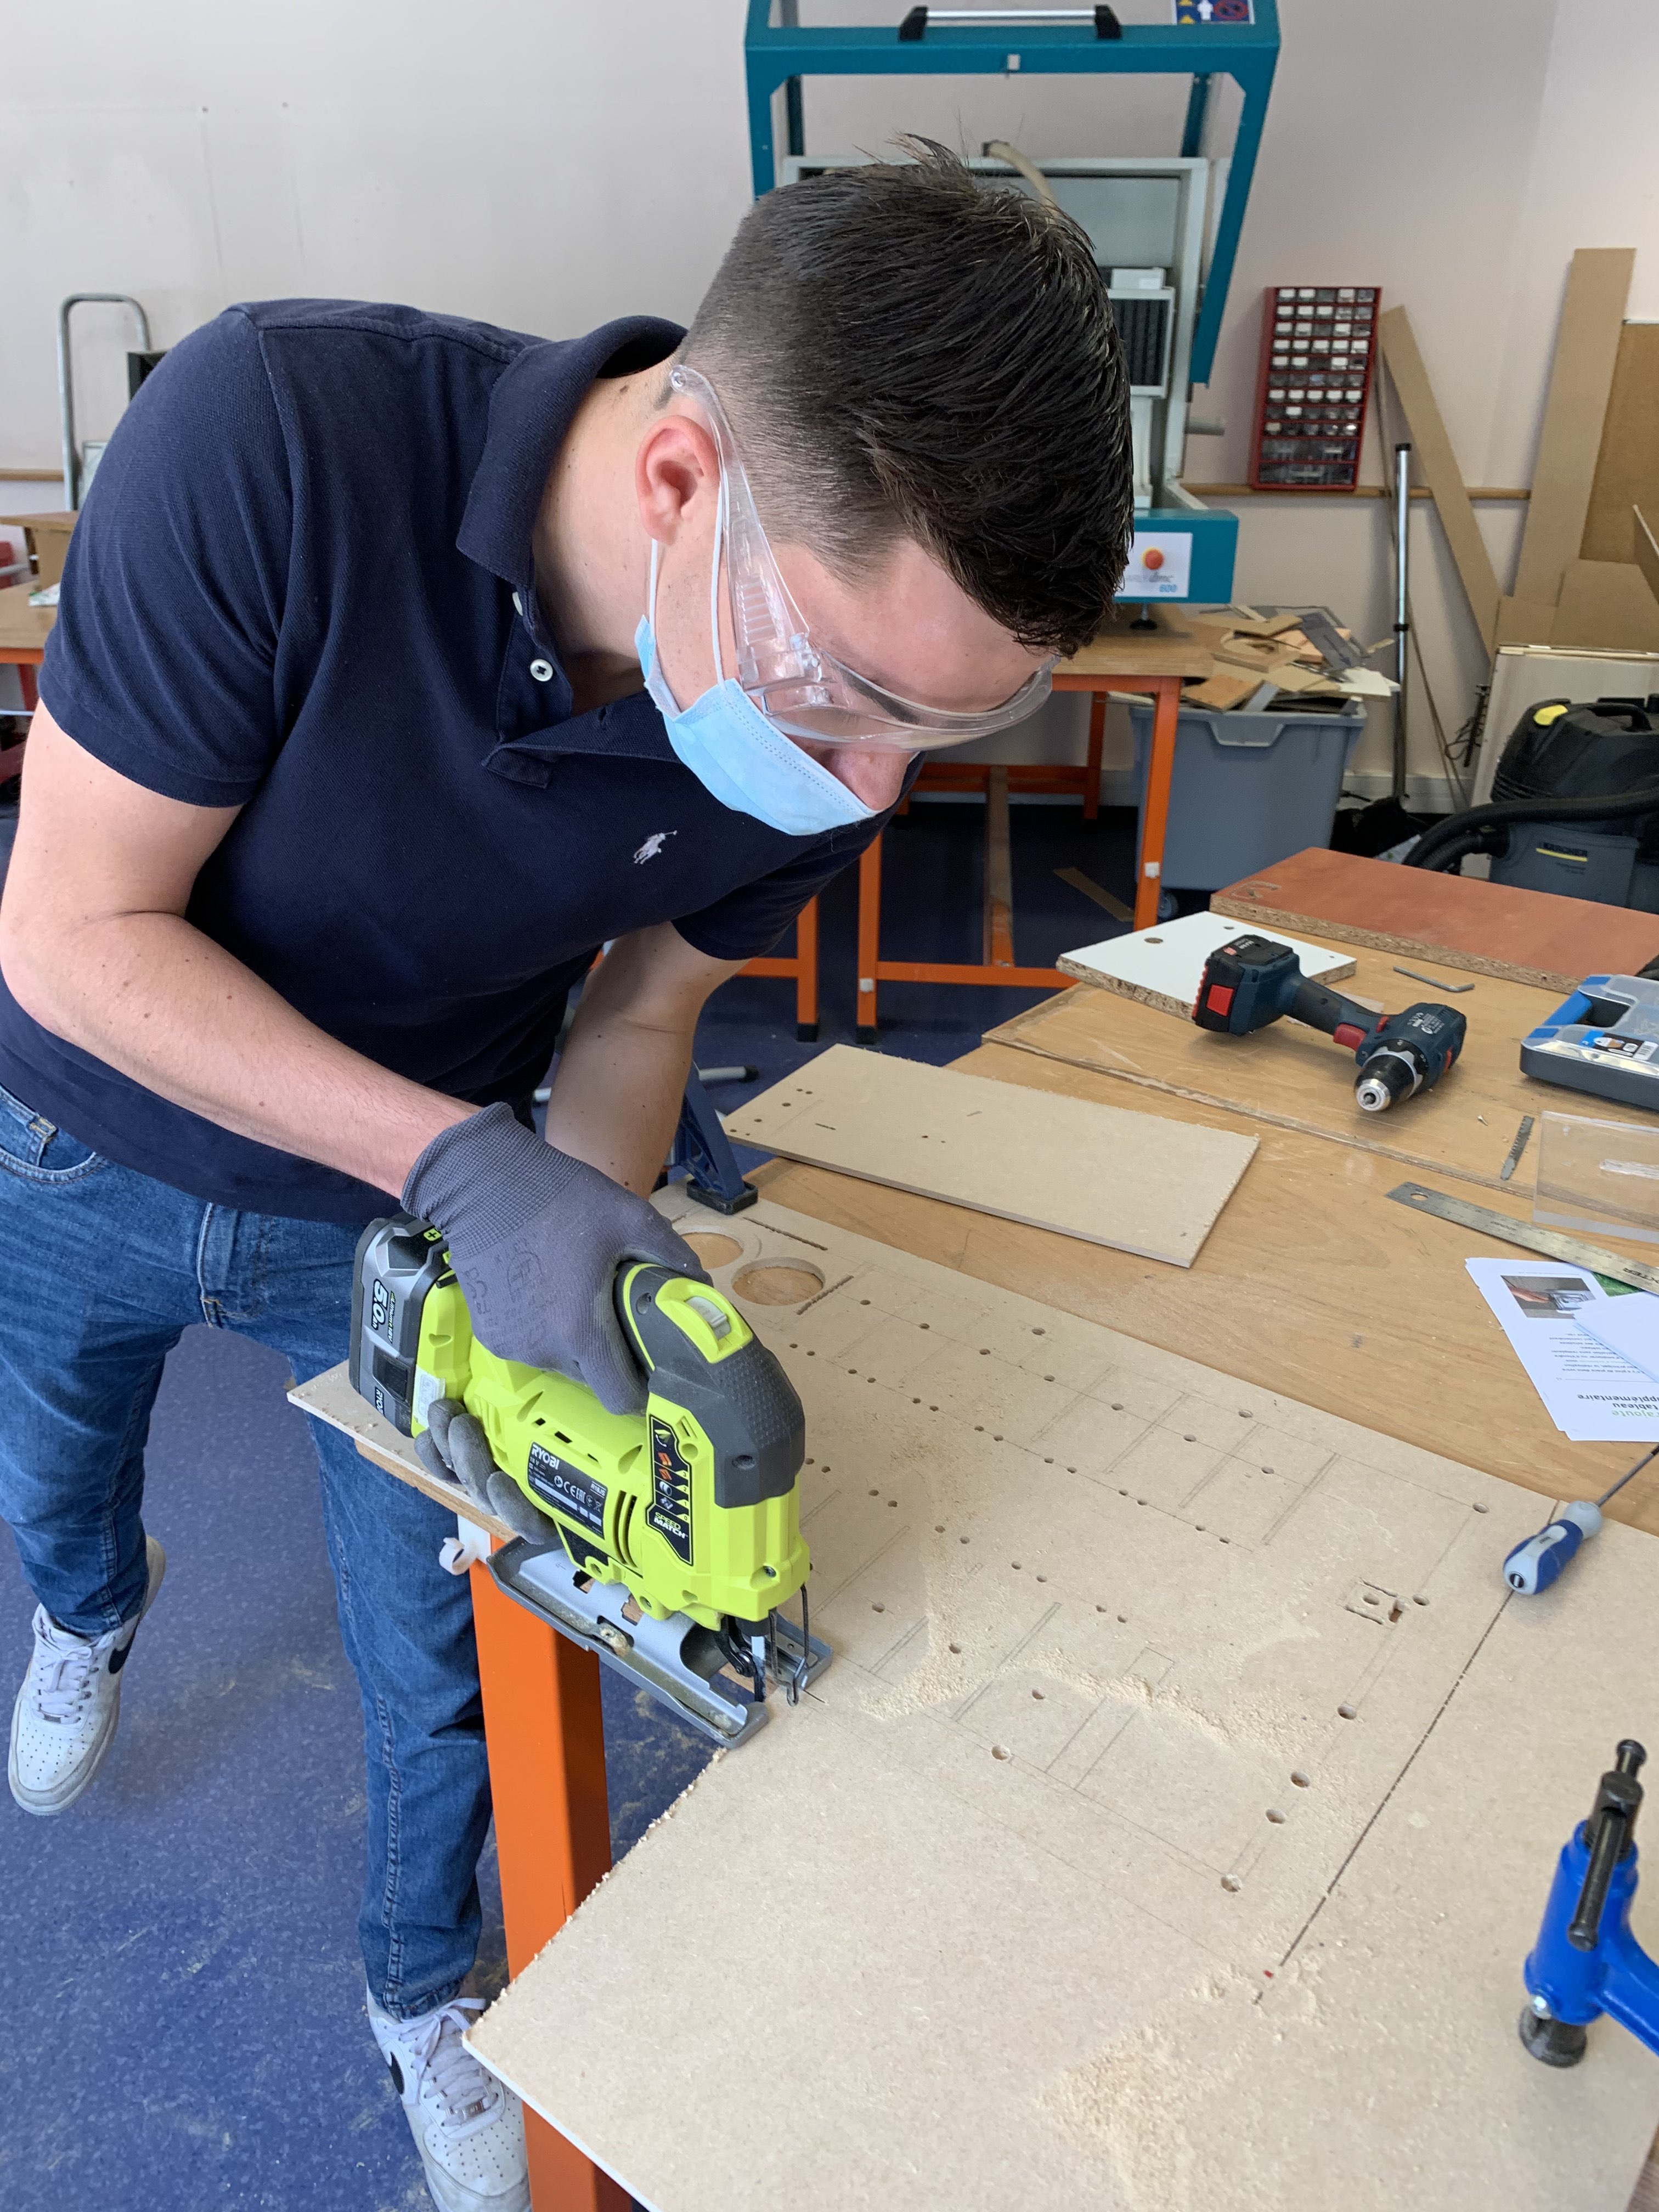
    Découpage de la planche

    Découpage de la planche

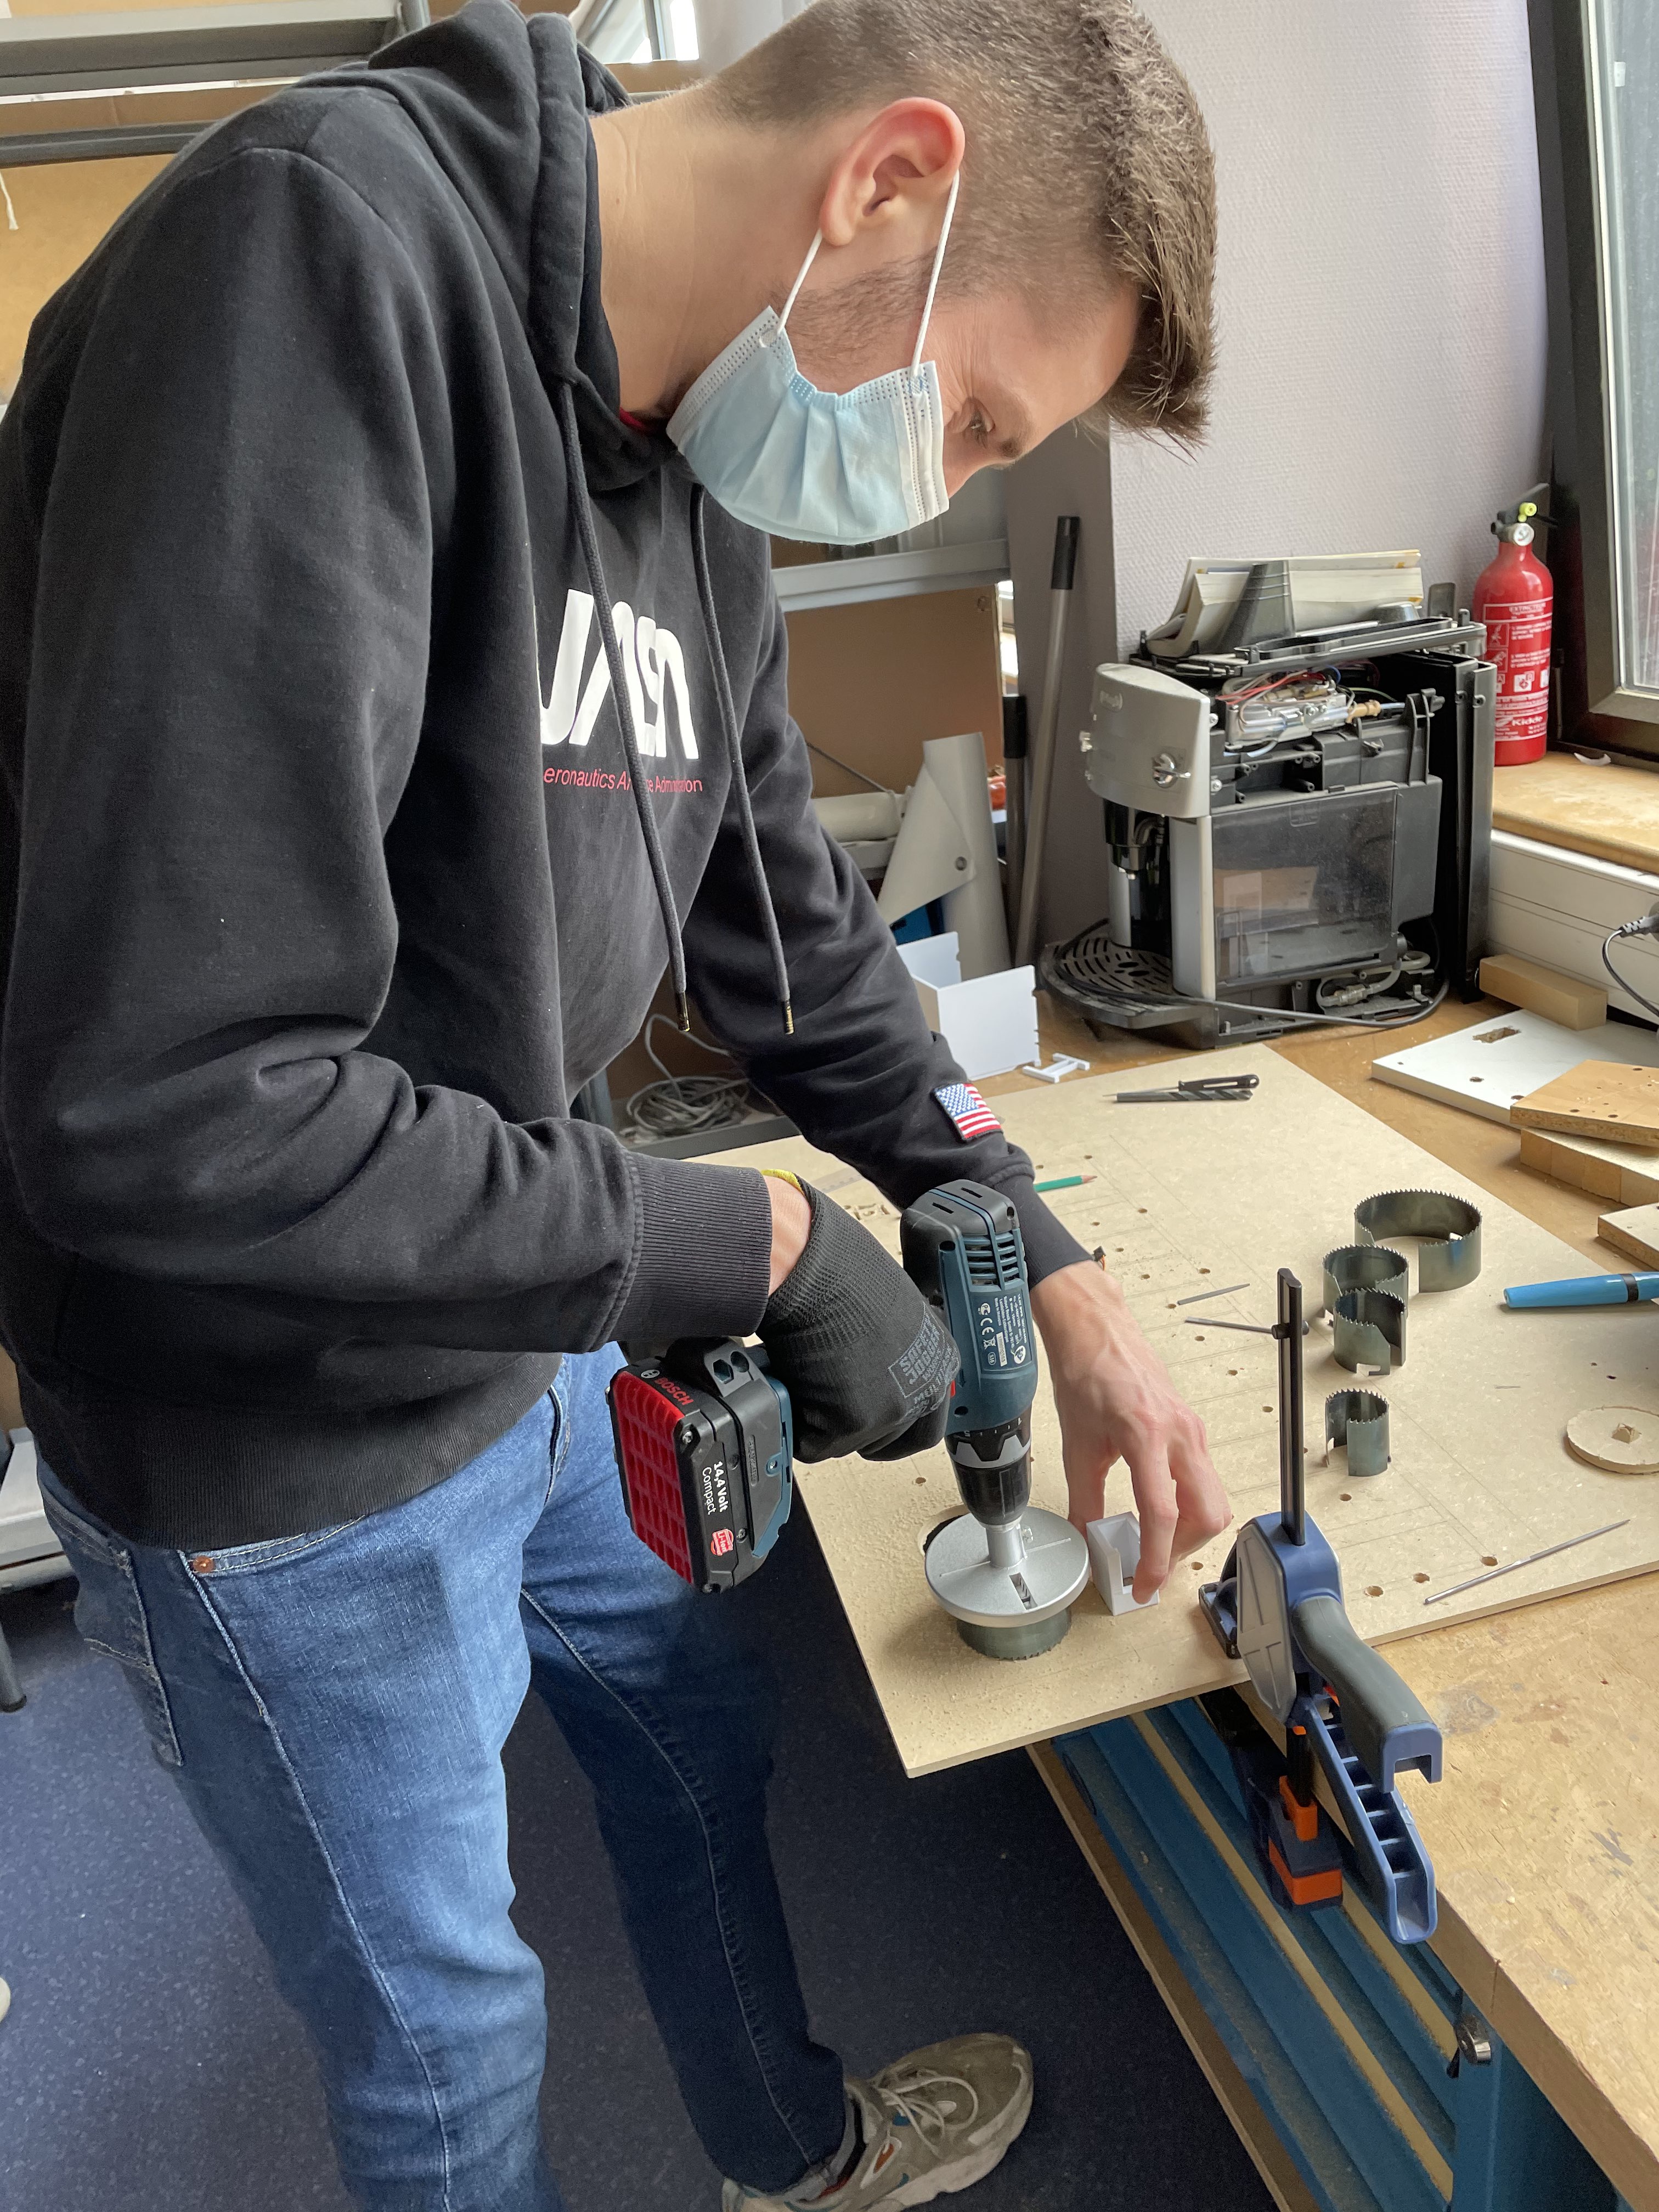
    Perçage de la planche

    Perçage de la planche

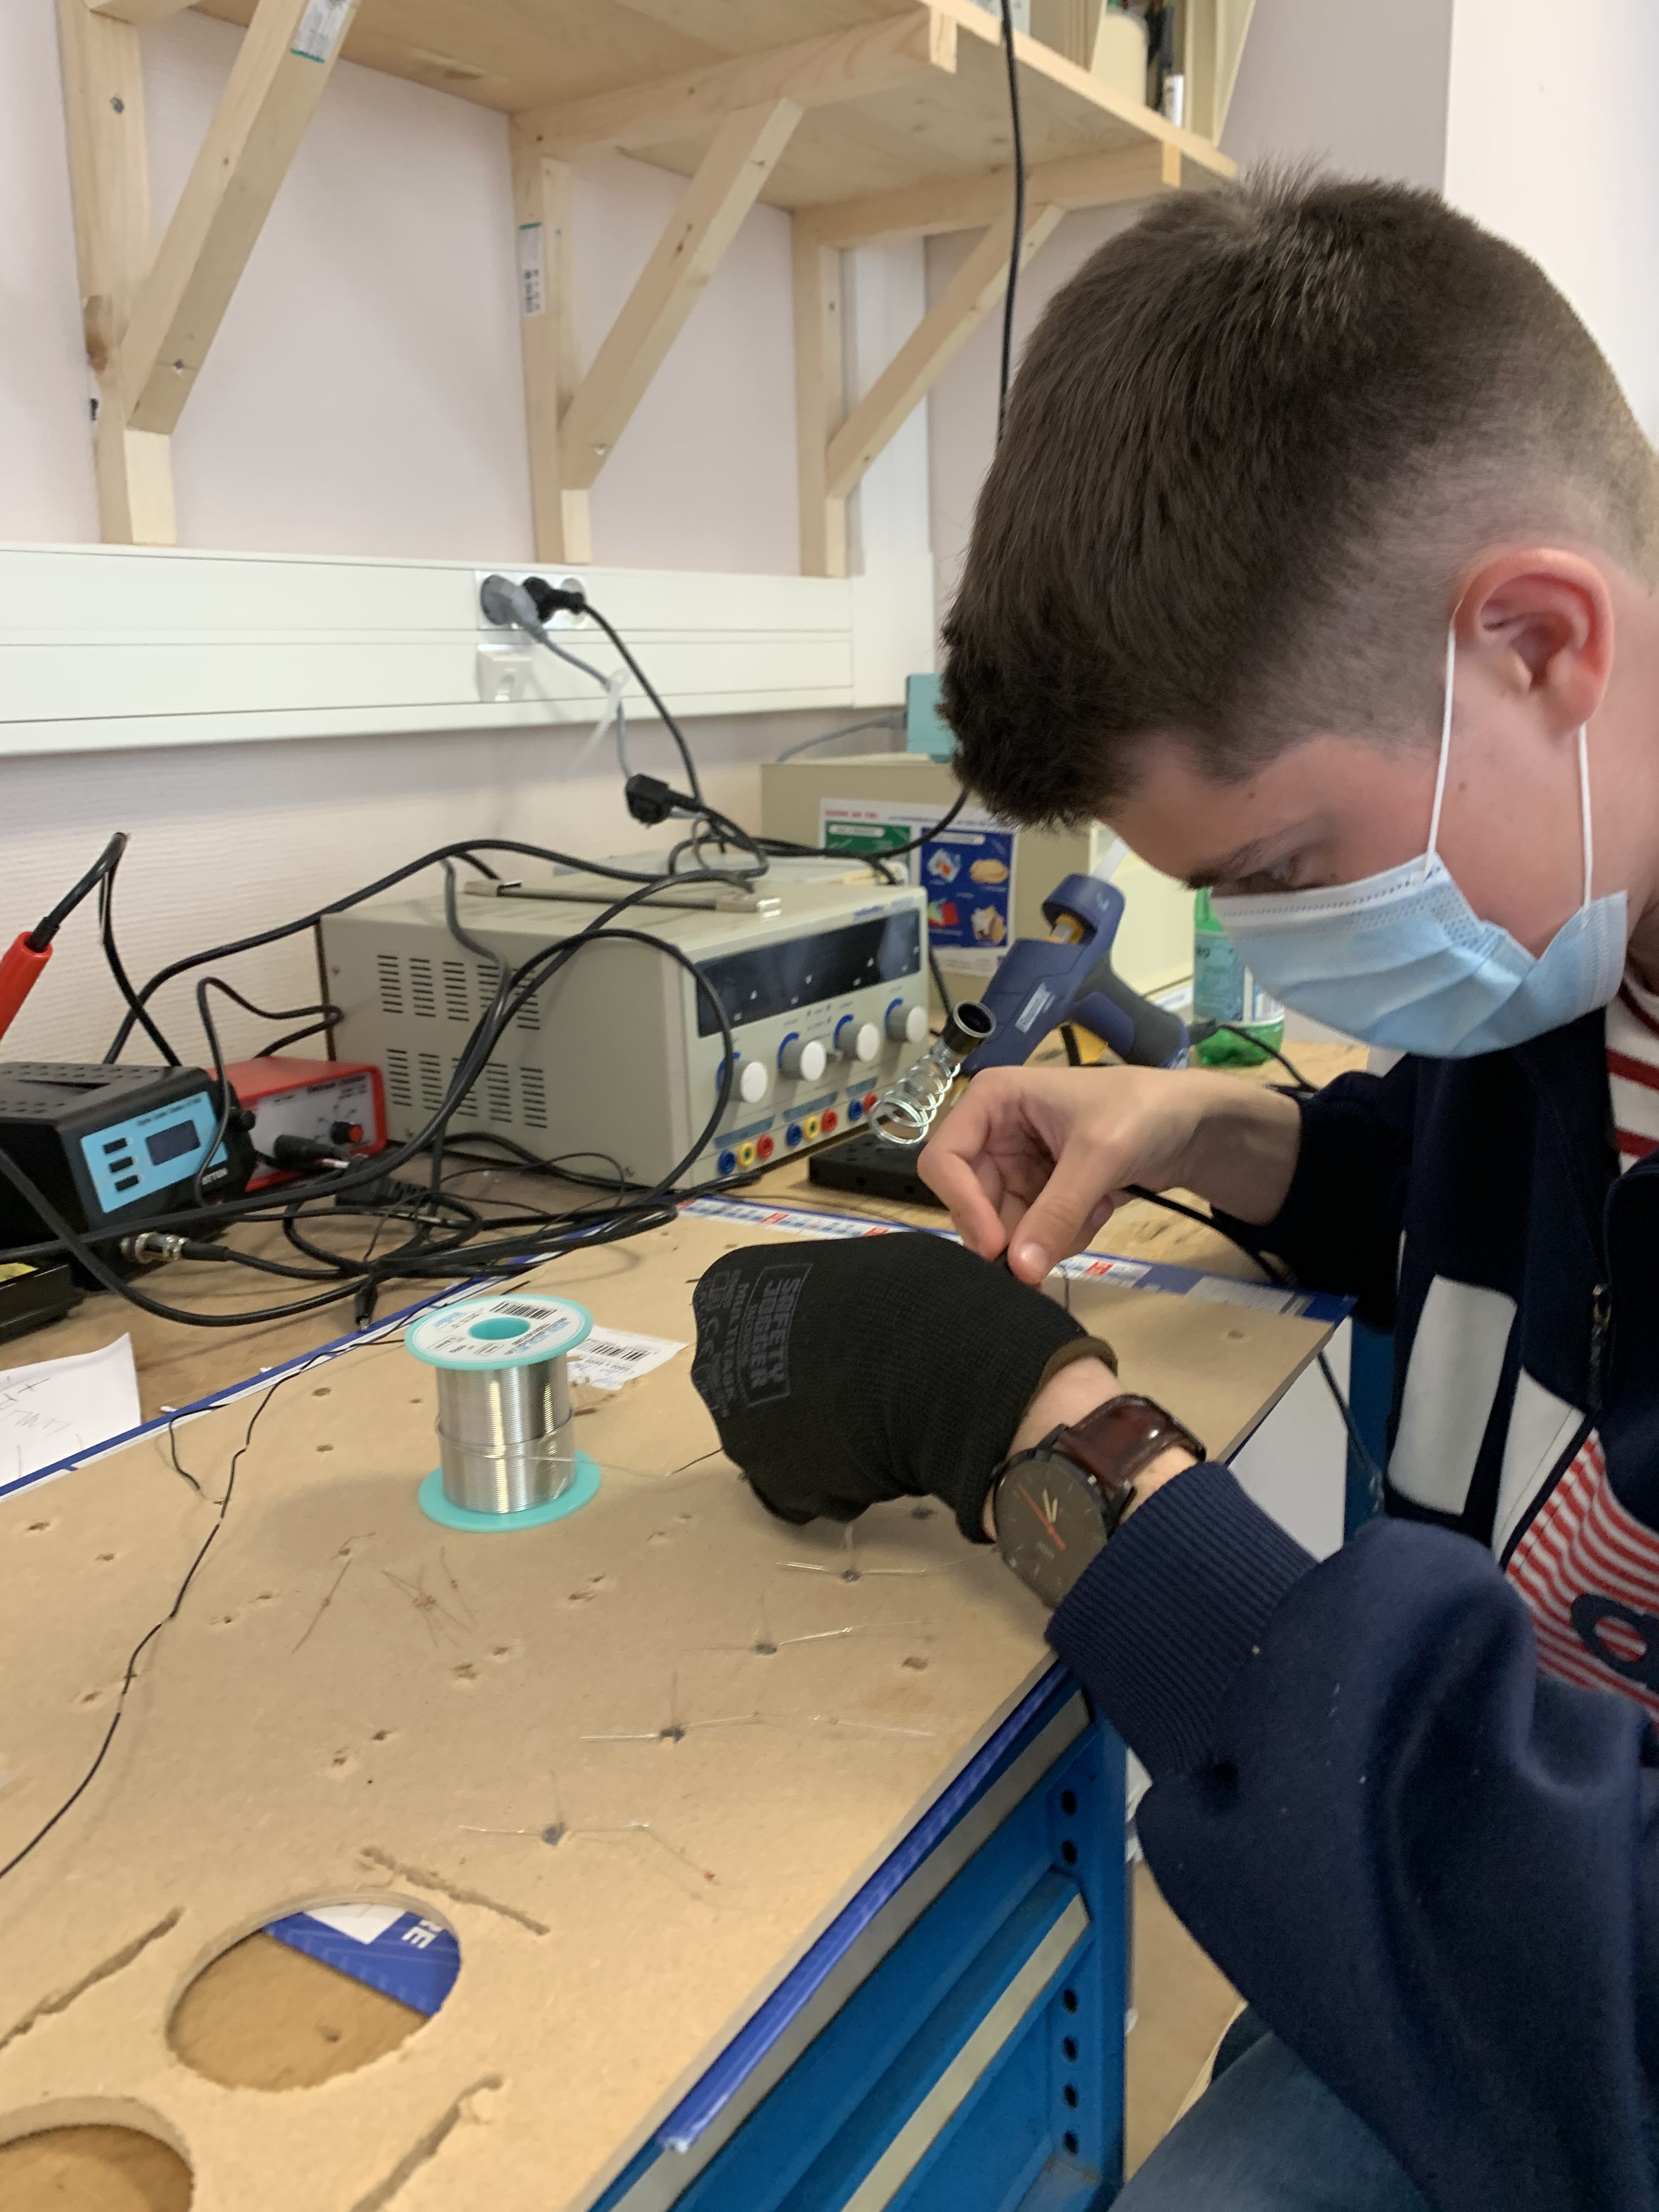
    Soudure des composants

    Soudure des composants

    Après le découpage et le percage de la planche nous avons placé tous les composants ainsi que tous les pièces 3D.

    L’étape suivant était de souder tous les composants entre eux afin de les connecter à la carte Arduino ce fut très long et périlleux en raison du nombre de composants à alimenter.

    Nous avons ajoutés quelques détails comme les panneaux de sens interdit et les signalisations pour les places handicapées.

    Résultat final

    Conclusion

    Pour conclure, nous sommes très reconnaissants d’avoir participé à ce projet pour clôture notre deuxième année préparatoire. En effet, nous avons pu découvrir ou approfondir plusieurs domaines comme la programmation Arduino, la conception assistée par ordinateur, la gestion du temps, la fabrication d’une maquette fonctionnelle, … En plus des connaissances, nous avons appris à concevoir de A à Z un projet ce qui va beaucoup nous aider dans nos futures missions en tant qu’étudiant en école d’ingénieur. Nous sommes très fiers car nous considérons avoir réussi à répondre correctement au cahier des charges en essayant d’innover. Nous profitons de cette conclusion pour remercier Monsieur Haddad pour nous avoir accompagné à concevoir ce projet.

    Esteban Cornu Mattéo Jupille Alexis Maupas