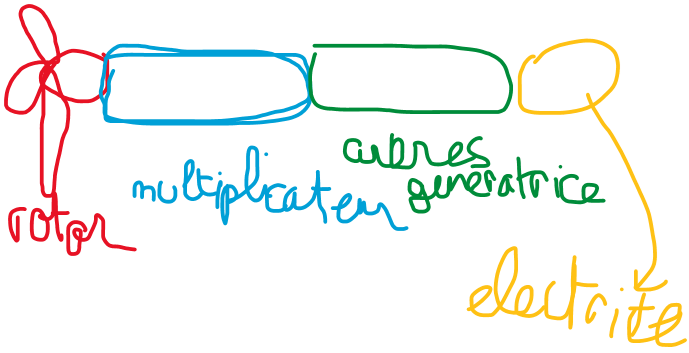
Réveil connecté personnalisé

Bienvenue

Si vous repoussez trois fois votre réveil avant de vous lever, ce blog est fait pour vous !

Partez à la découverte de notre projet de deuxième année, qui allie créativité, technologies et une approche innovante pour rendre vos matins plus supportables.

Qui sommes nous?
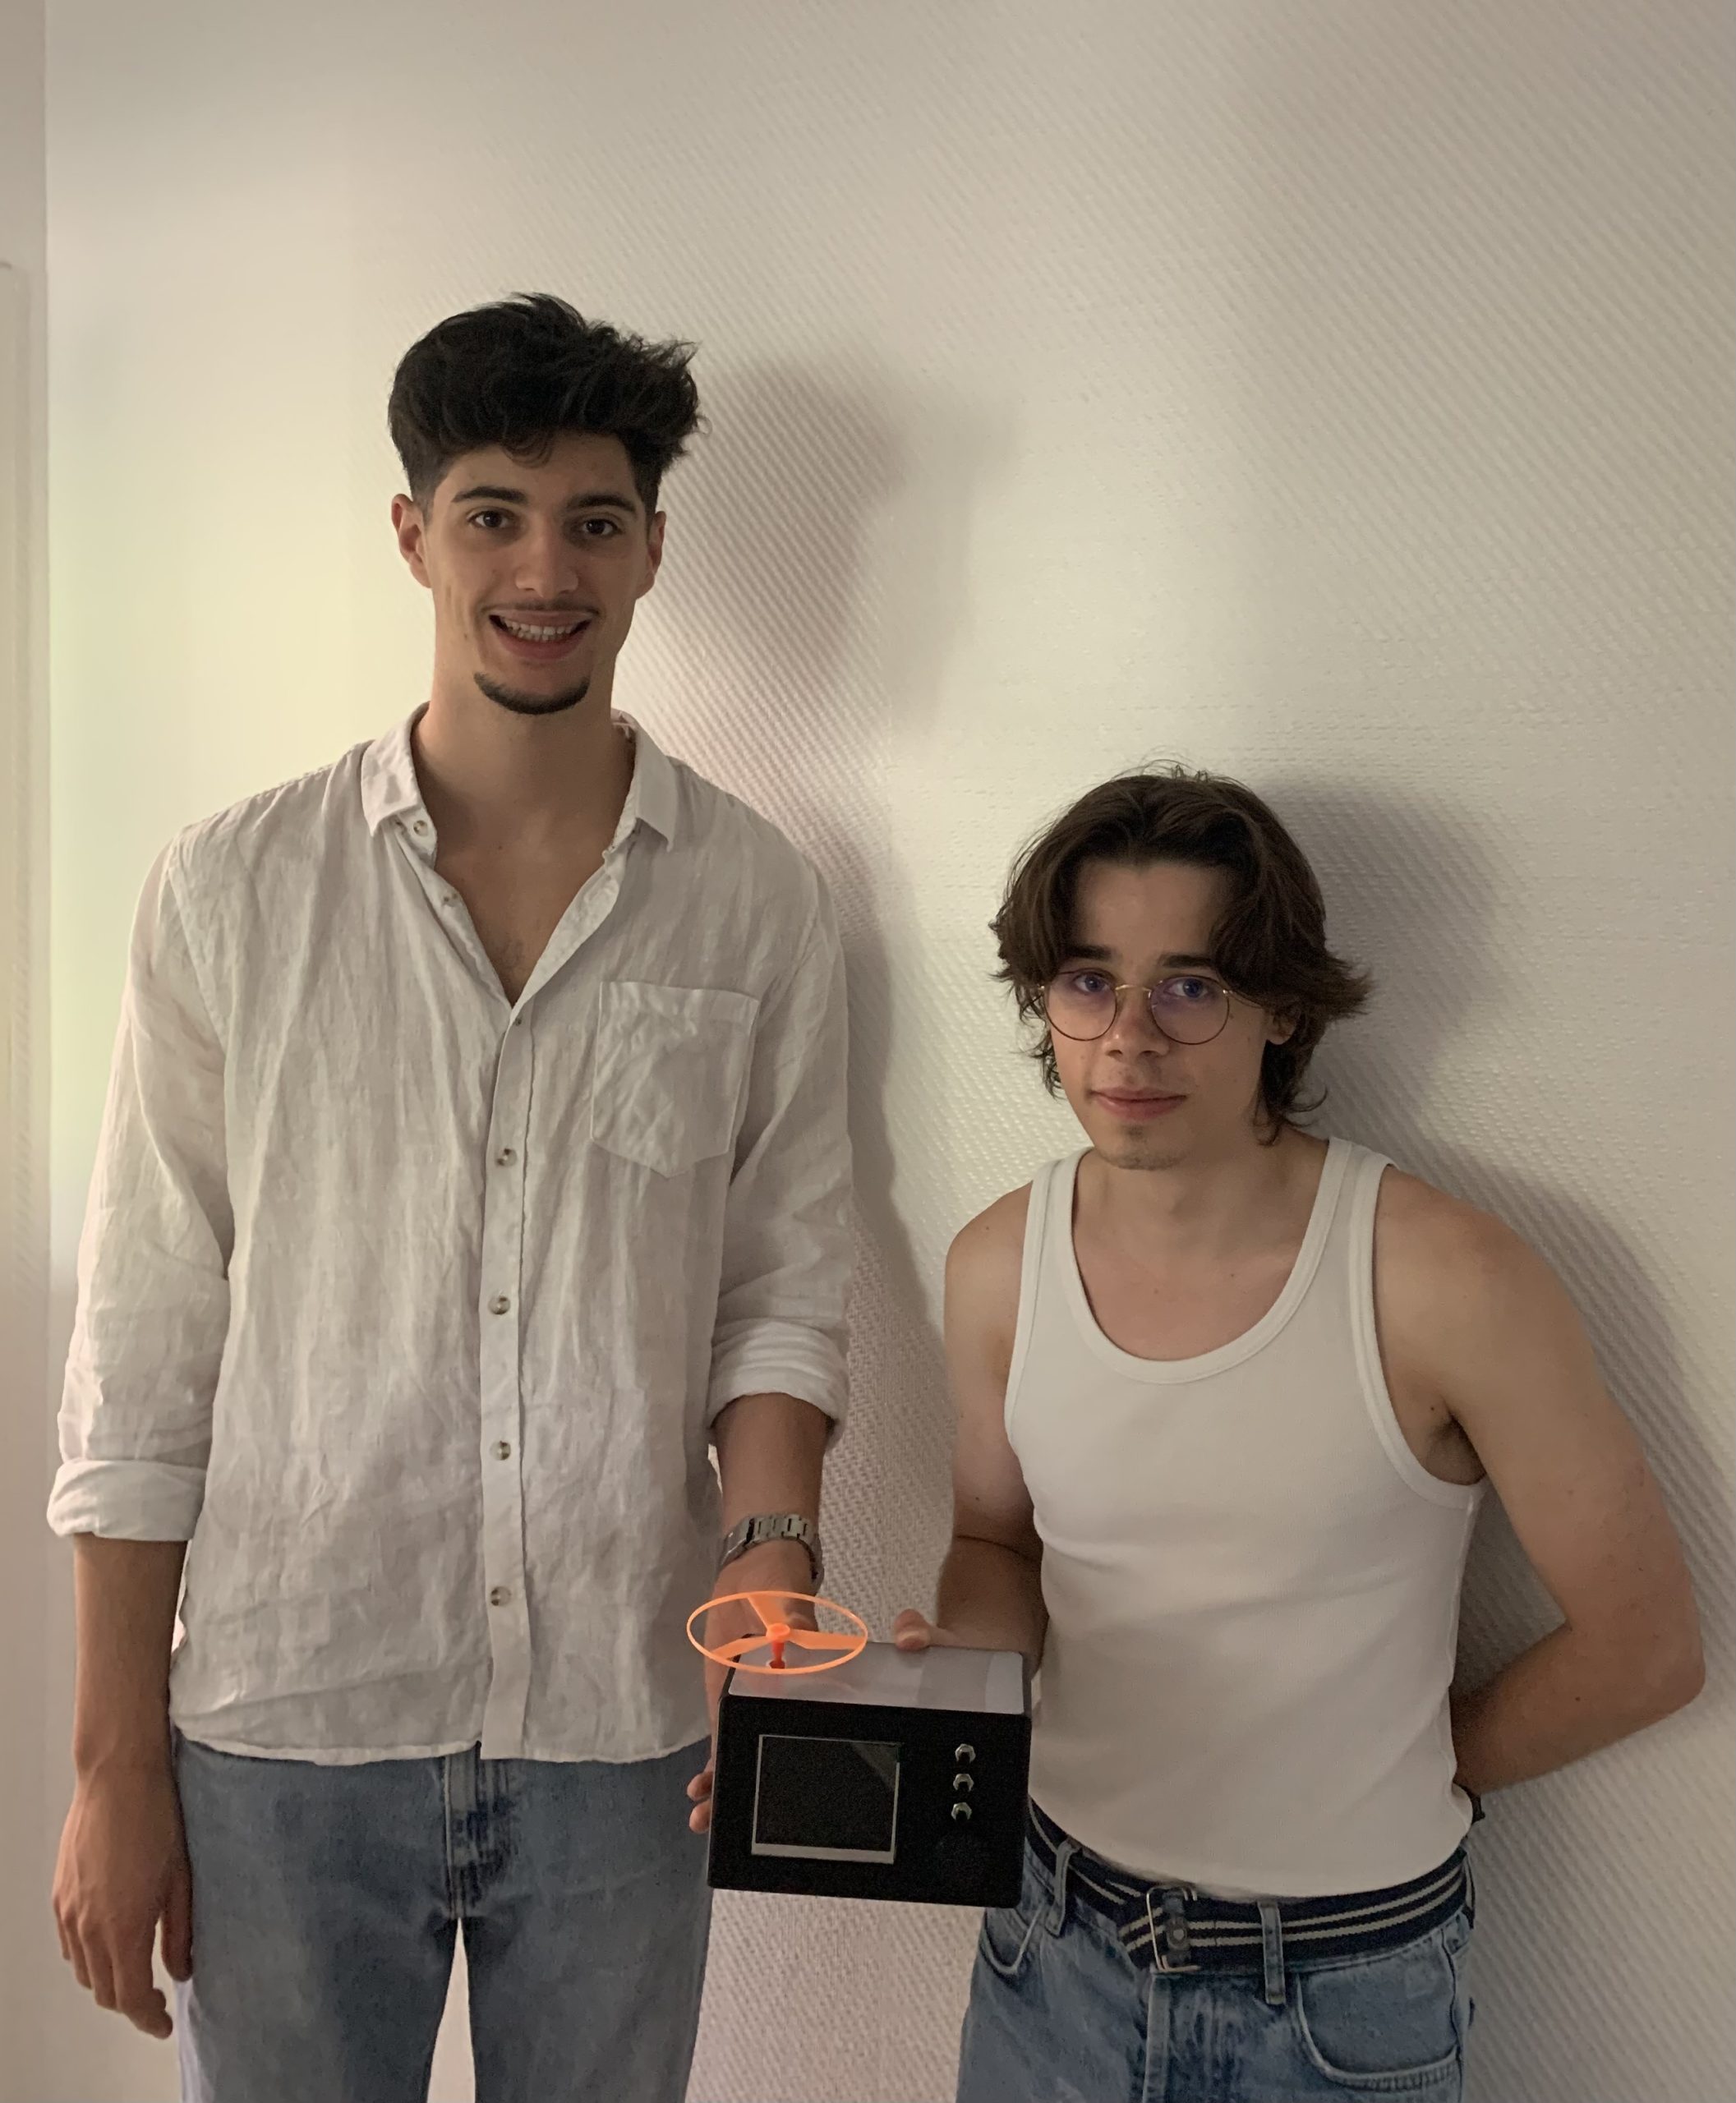
Nous sommes Baptiste et Raphaël, deux élèves de l’école Polytech Angers, passionnés par l’innovation, la création et la programmation. Cette année, nous avons réalisé un projet commun pour valider les notions théoriques acquises au cours des deux dernières années. Ce travail a été l’occasion de développer nos premières compétences techniques et manuelles, en utilisant du matériel de pointe mis à disposition par l’école, comme des imprimantes 3D ou des fraiseuses numériques.

En somme, ce projet  a stimulé notre curiosité scientifique et constitue une étape importante dans notre parcours d’ingénieur.

Un projet, lequel?

Notre objectif principal est de créer un réveil connecté, capable de se connecter au WIFI et de régler, d’une manière autonome, l’intensité lumineuse de son écran. Nous avons également ajouté des fonctionnalités supplémentaires pour rendre ce projet plus authentique. C’est l’exemple d’un simulateur d’aube ; d’une sonnerie personnalisable avec la musique de son choix; ainsi qu’une hélice qui s’envole et qui doit être replacée sur son socle pour pouvoir arrêter la sonnerie.

Étape 1 : fonctionnalités essentielles
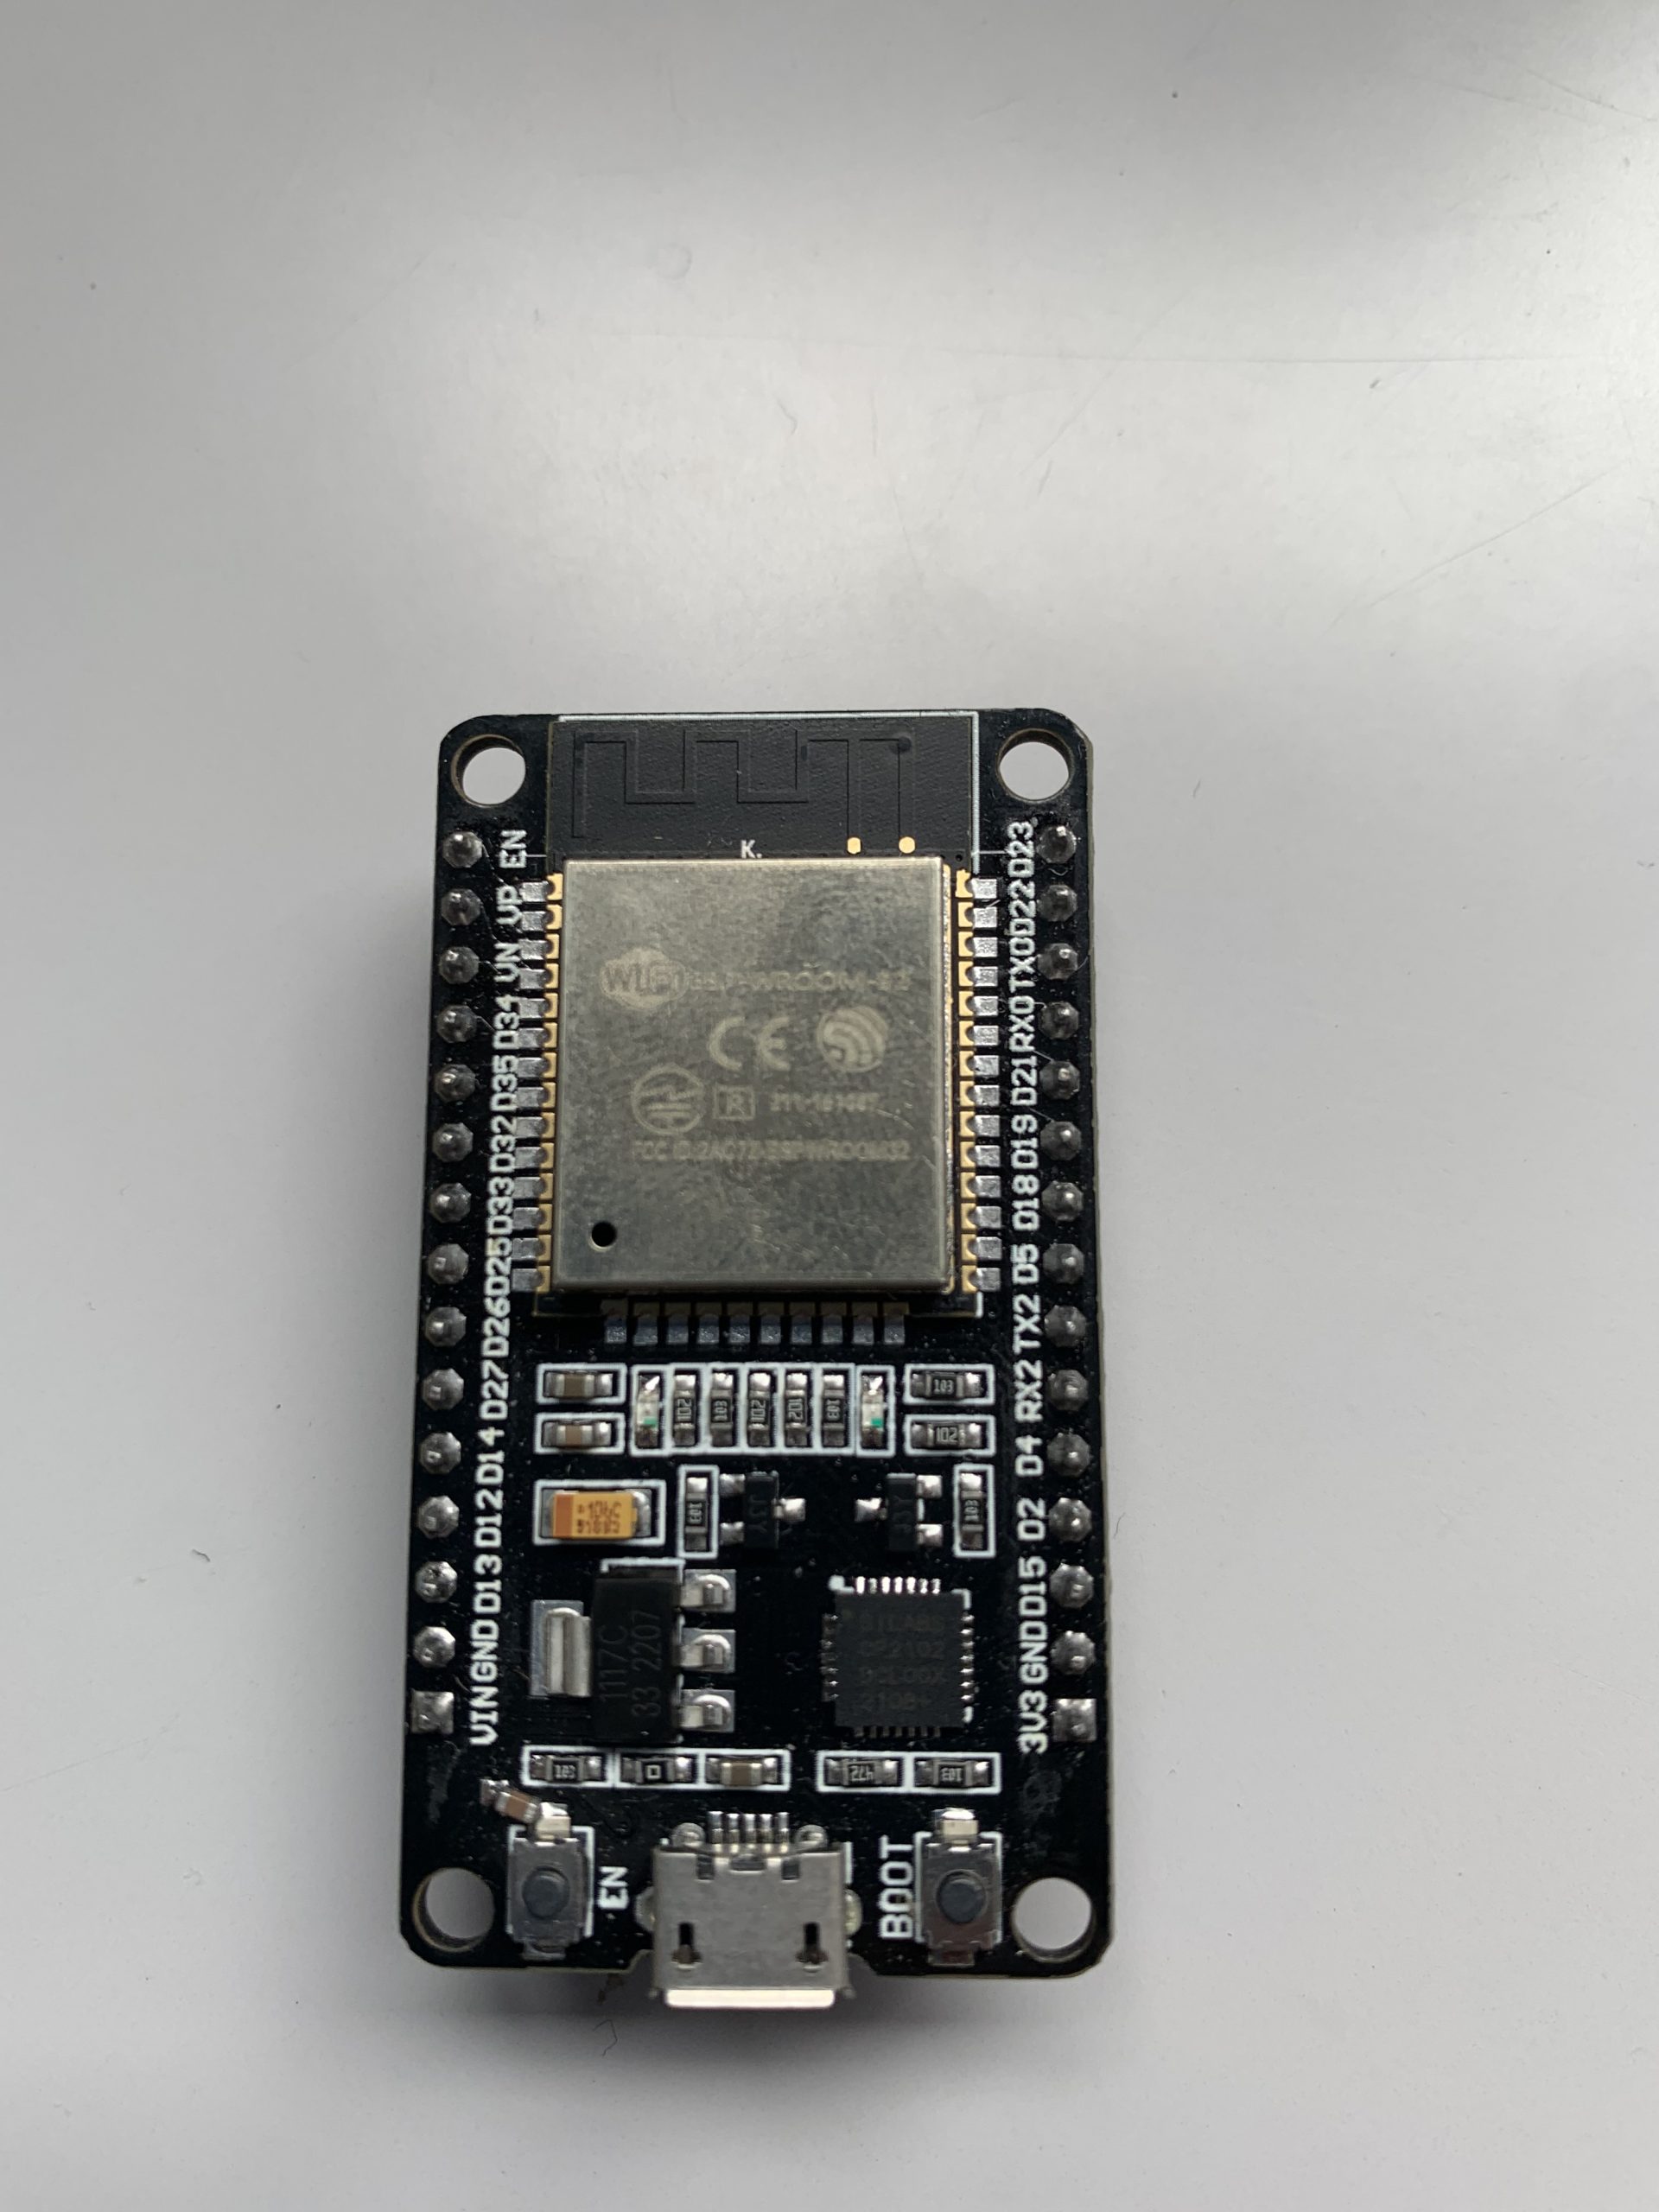
Pour réaliser les fonctionnalités de base de notre réveil, nous avons utilisé un ESP32 et un IDE Arduino. Il nous permet de connecter divers composants électroniques, tels que des capteurs, des moteurs et un écran.

A partir de nos connaissances en Langage C nous sommes rapidement parvenus à comprendre la programmation de notre ESP32. En outre, de nombreuses librairies sont disponibles sur internet pour simplifier nos programmes.
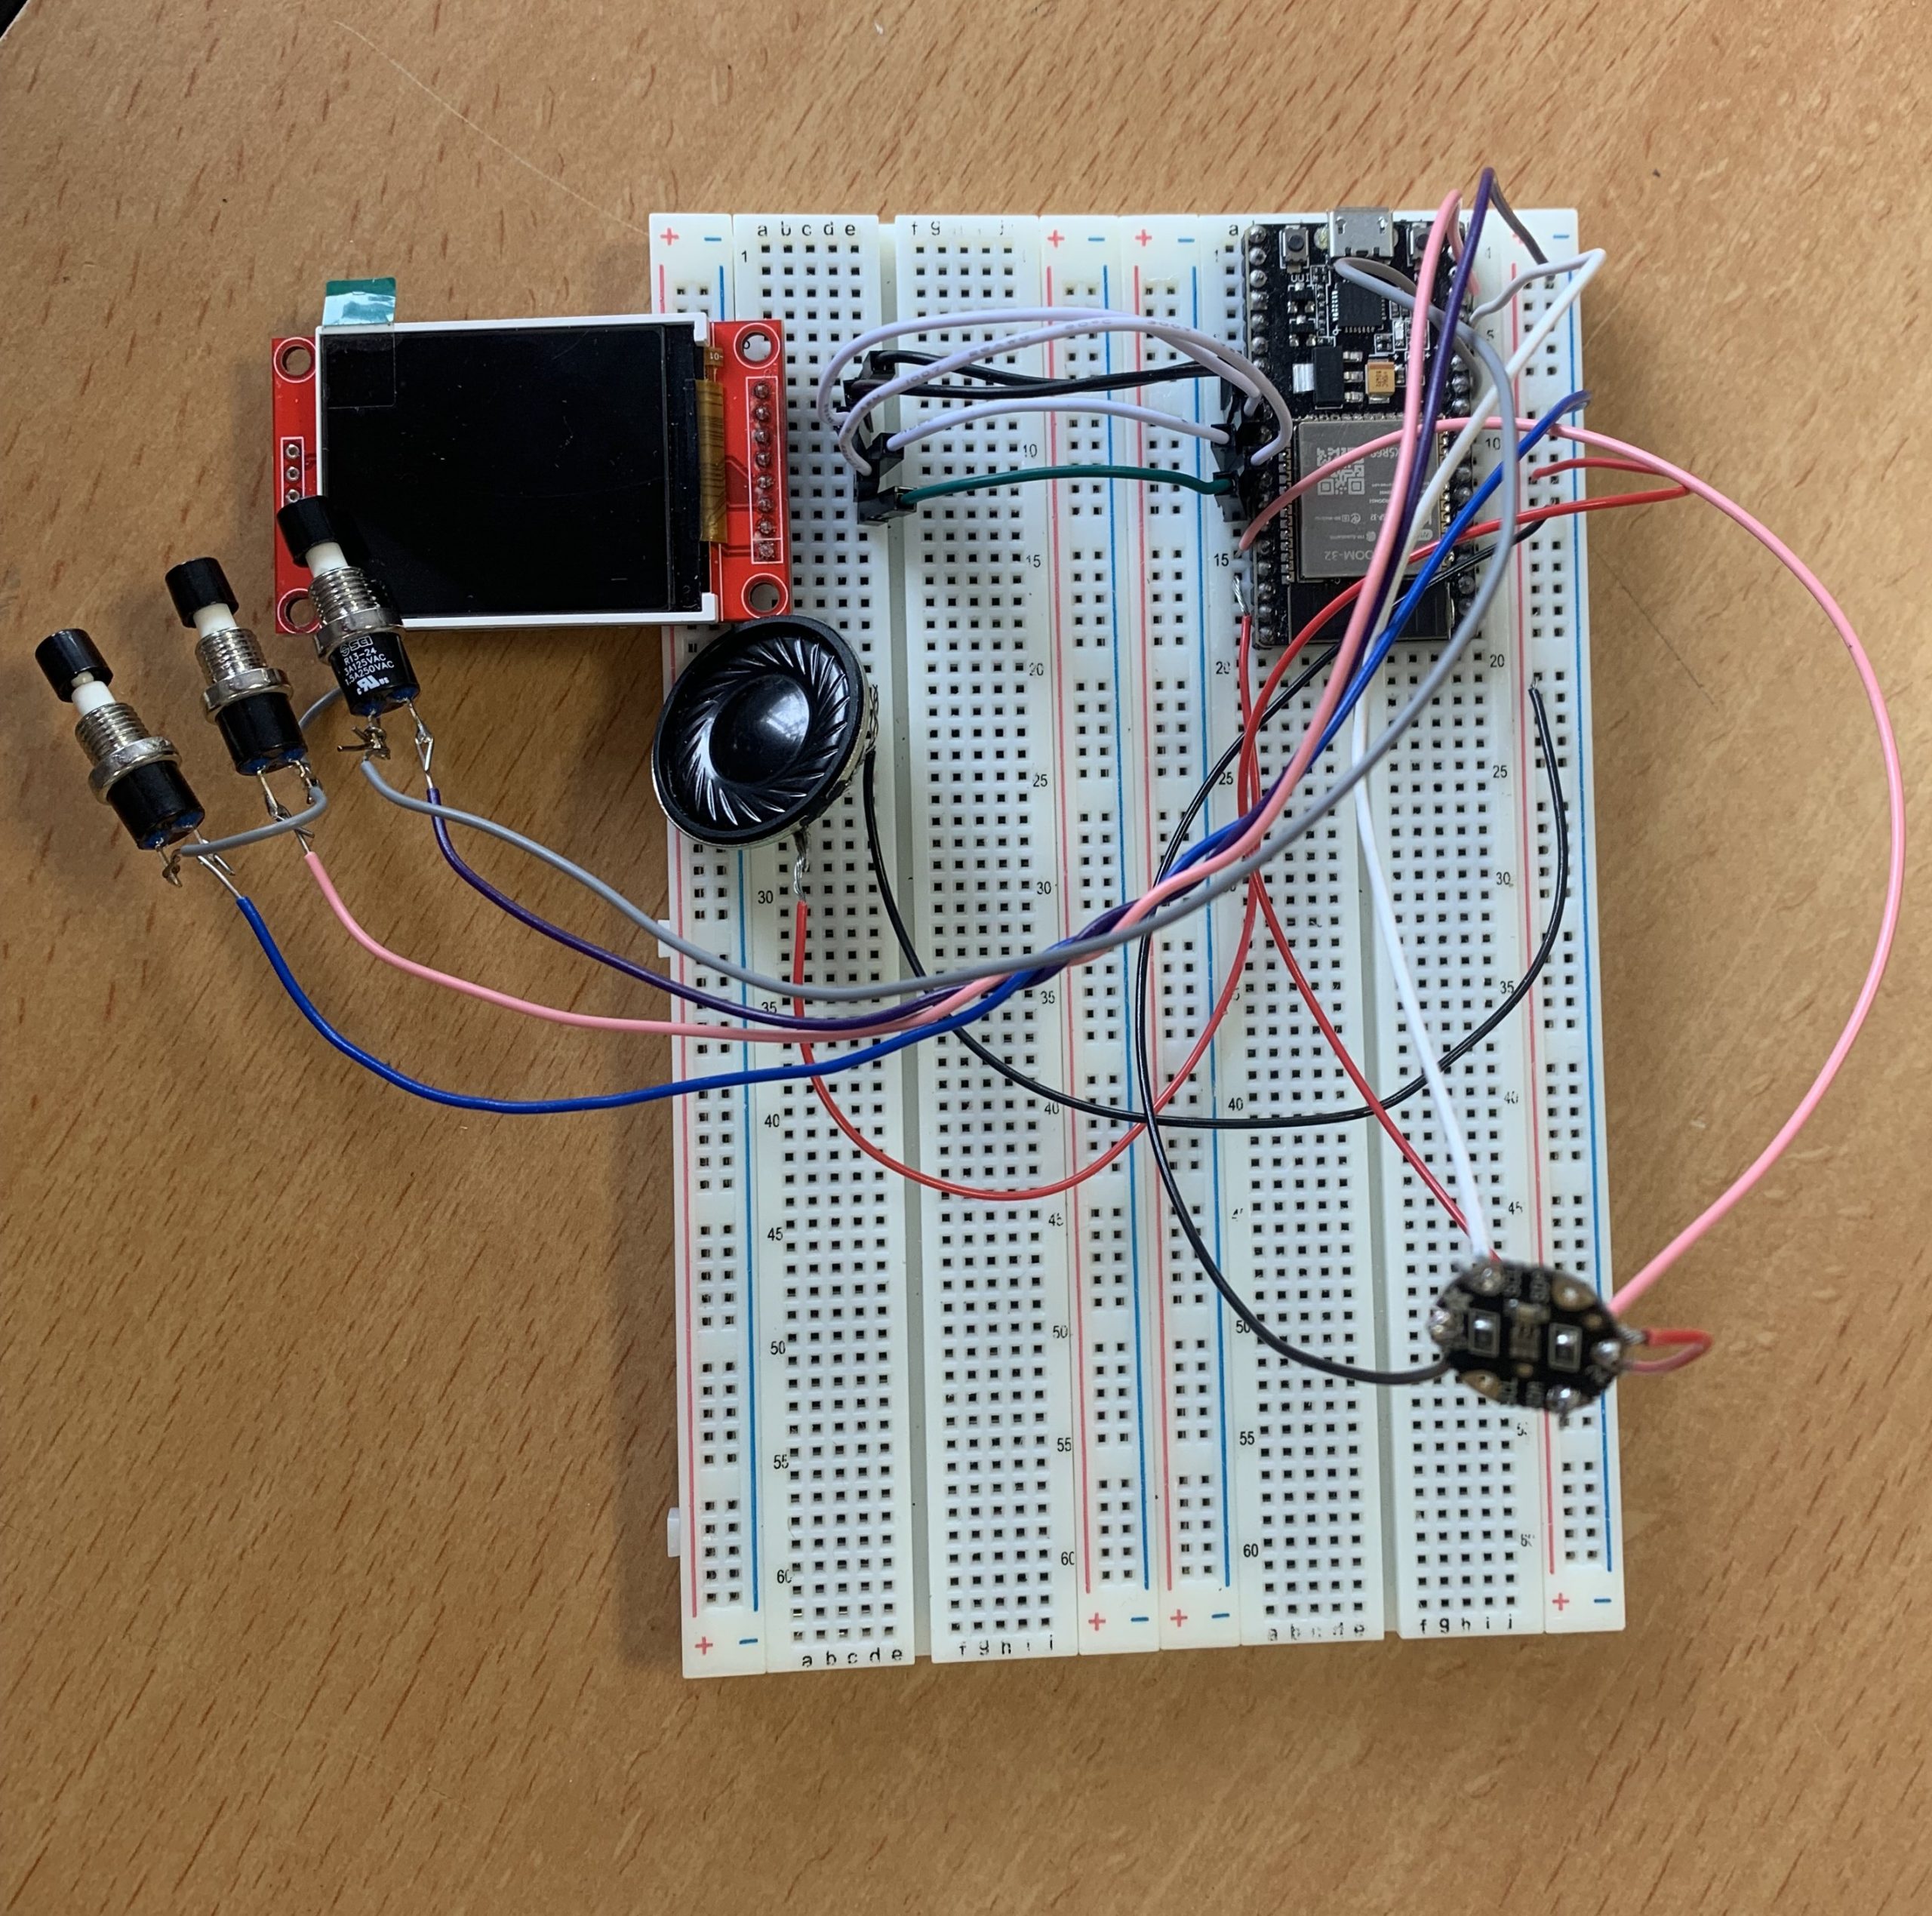
Nous avons donc obtenu un système composé de quatre composants : un lot de trois boutons poussoirs pour régler l’heure du réveil et de l’alarme ; un haut parleur pour émettre le son de la sonnerie, un capteur de luminosité TSL2561 pour détecter la luminosité de la pièce ; et enfin, un écran LSD qui affiche l’heure avec plus ou moins d’intensité en fonction de l’information reçue par le capteur de luminosité.

Étape 2 : fonctionnalités supplémentaires

Après 3 semaines de travail, nous avions globalement réalisé notre réveil mais nous souhaitions ajouter davantage de fonctionnalités. Sur les remarques de notre professeur référent, nous avons donc ajouté un simulateur d’aube et une sonnerie personnalisée.
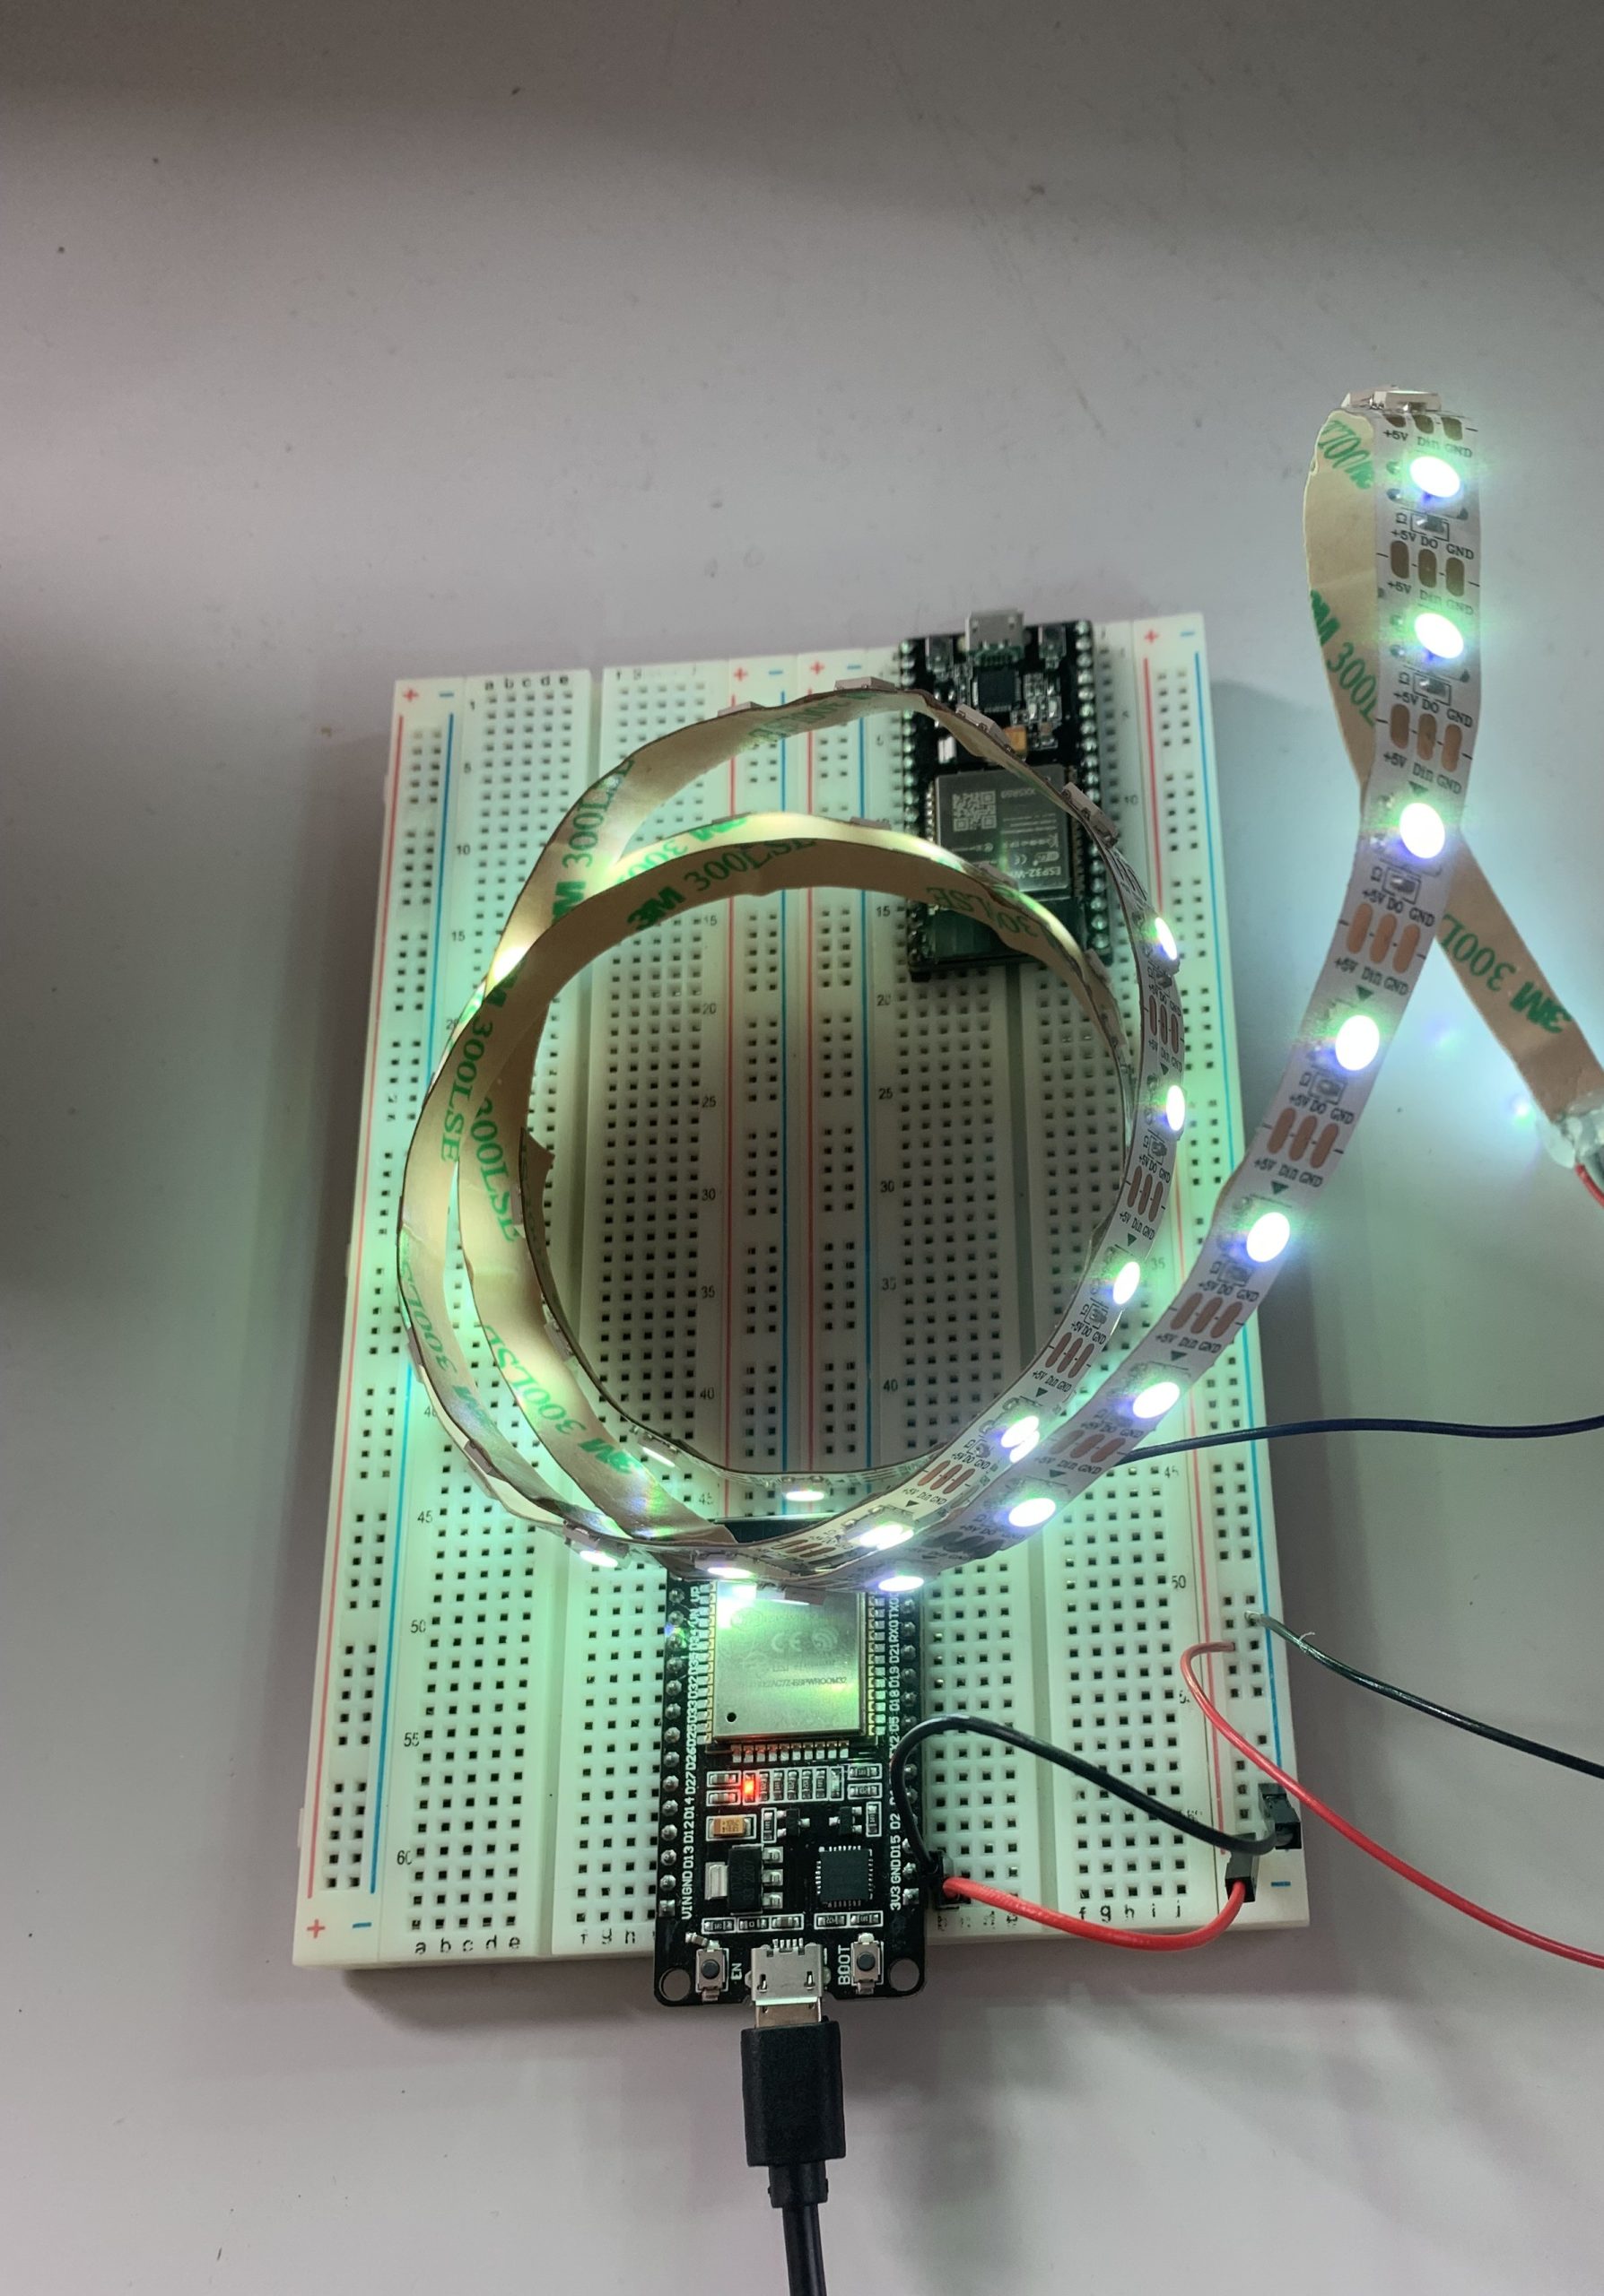
Un simulateur d’aube imite le lever du soleil, afin que votre réveil soit naturel. Pour créer cette fonctionnalité, nous avons utilisé des LED RGB, un fil de plusieurs LED indépendantes à intensité variable. Un programme allume ses LED 10 minutes avant l’heure du réveil et augmente progressivement son intensité lumineuse jusqu’au déclenchement de la sonnerie.
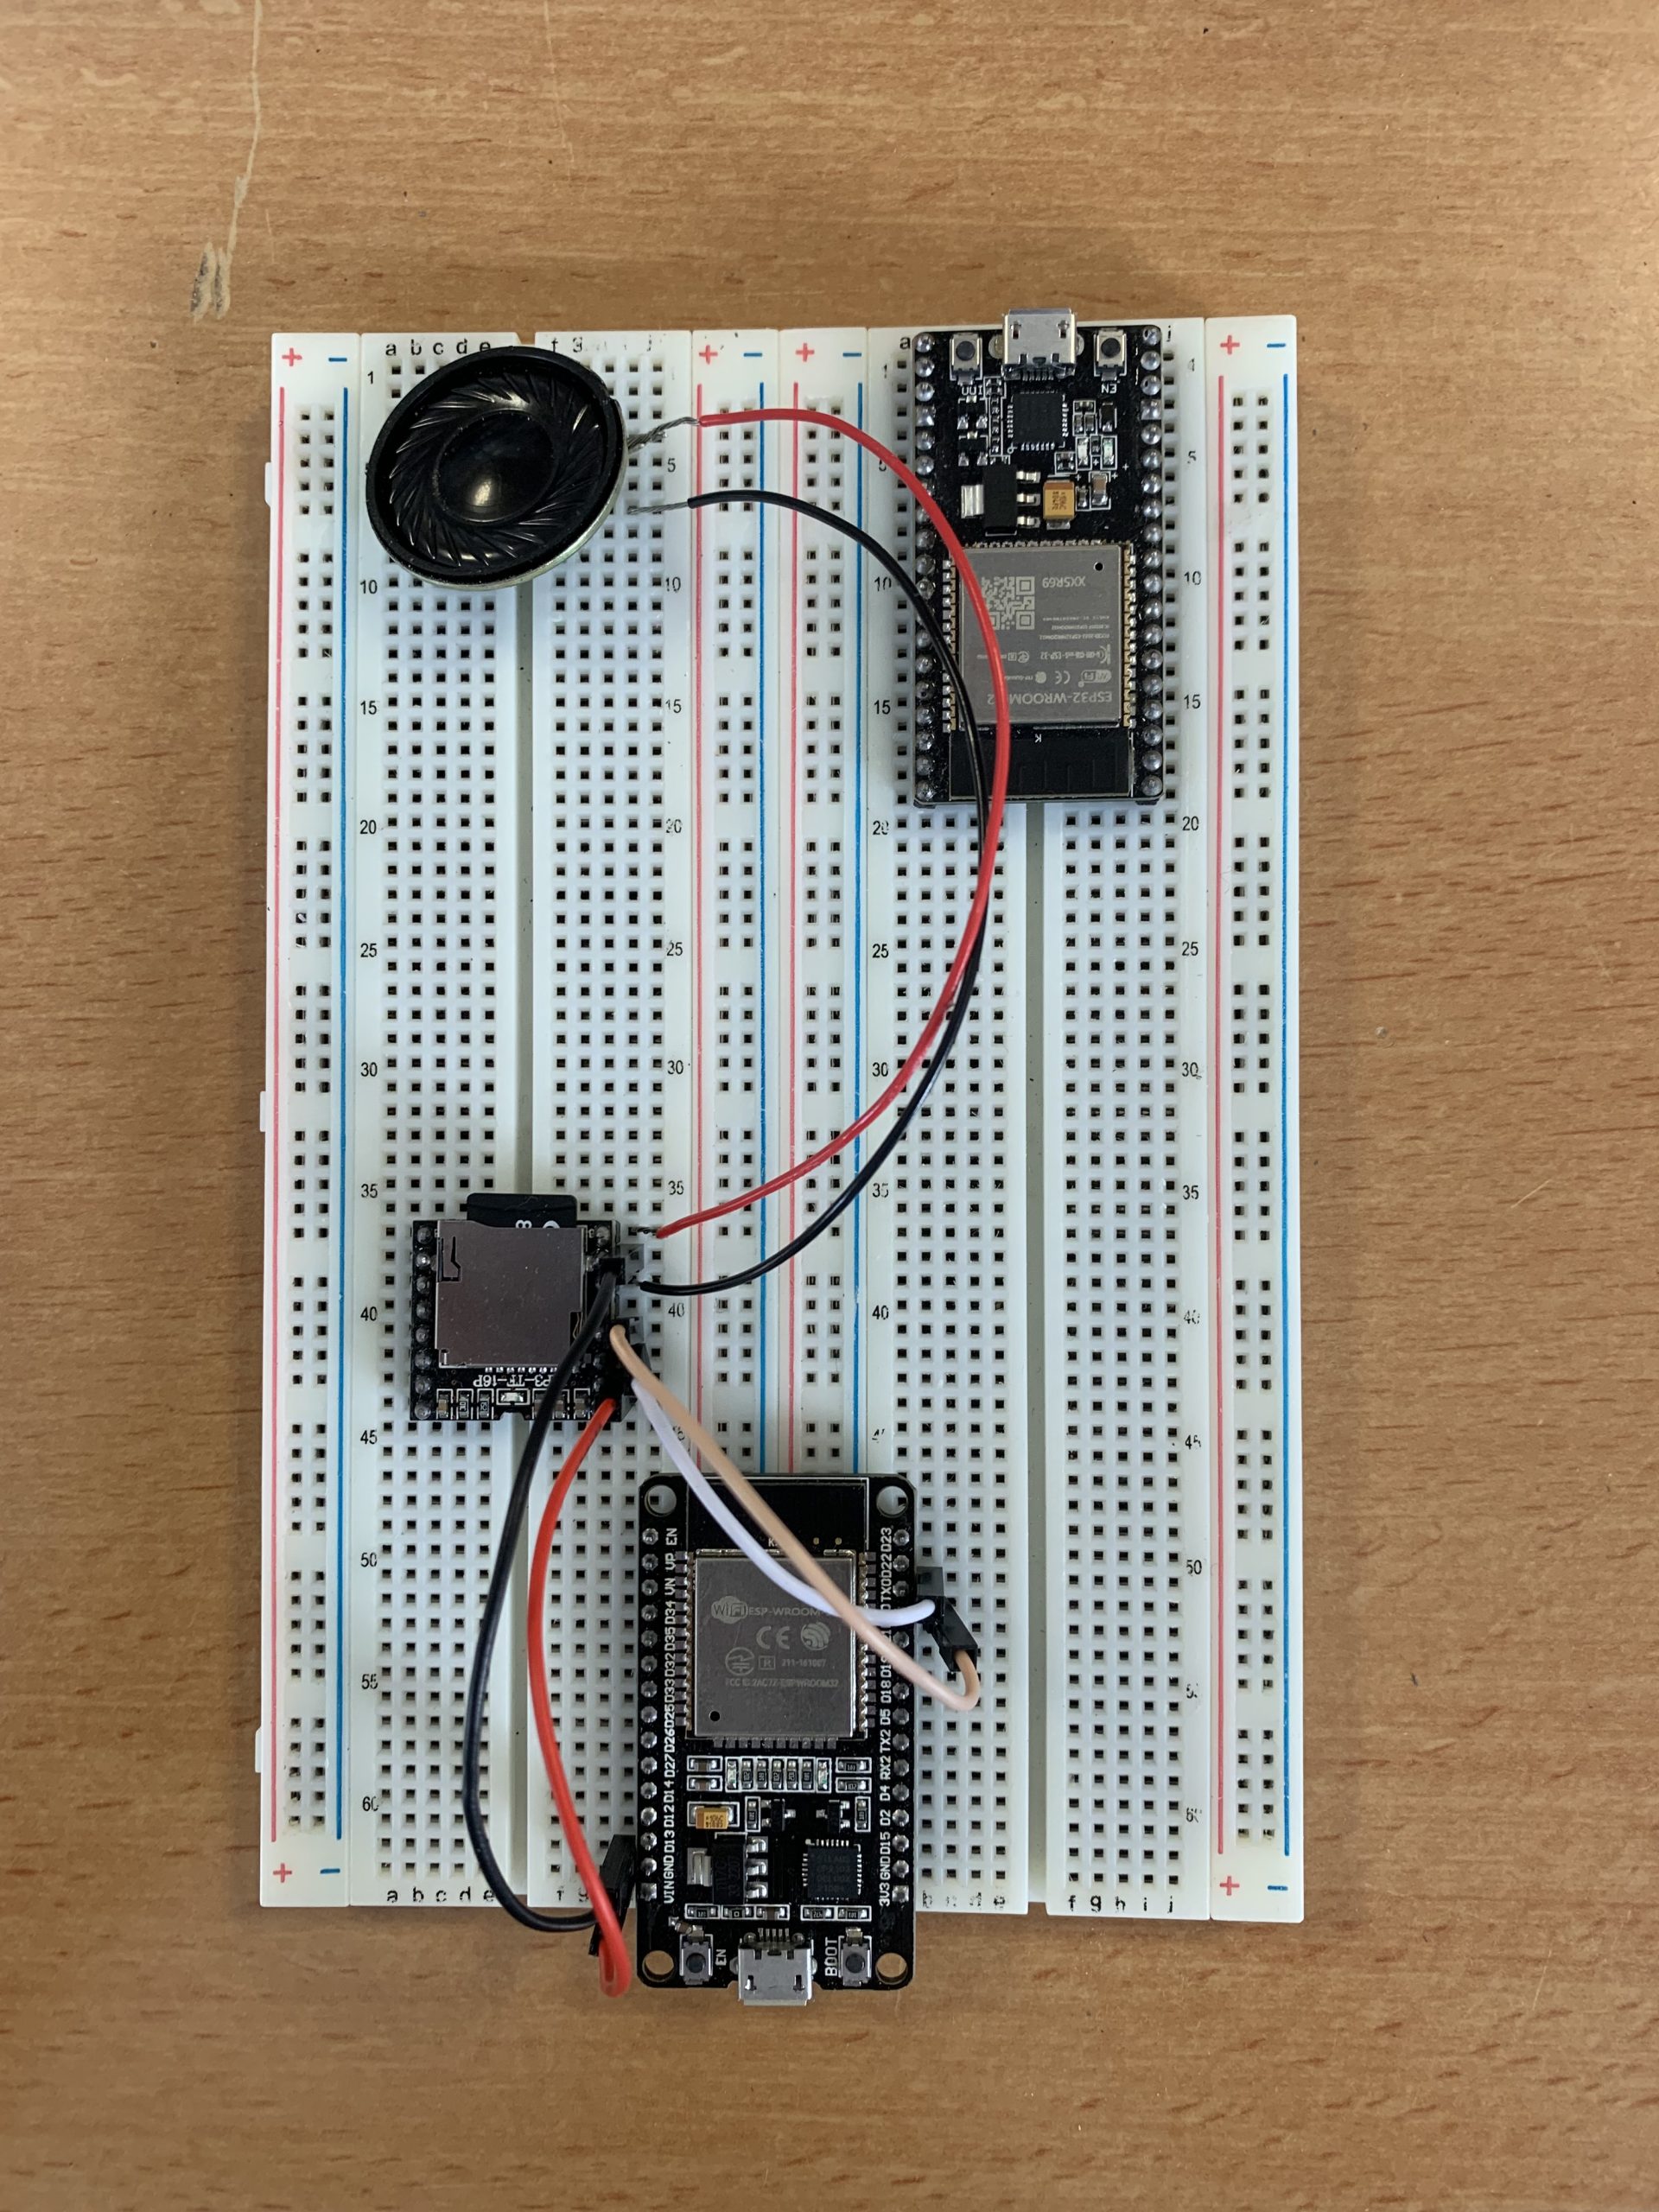
Pour ajouter encore plus de personnalisation, nous avons décidé de laisser l’utilisateur choisir sa sonnerie. Nous avons donc utilisé un lecteur de fichiers mp3 compatible avec notre ESP32. Après quelques recherches pour comprendre le fonctionnement de ce composant, nous avons ajouté nos propres musiques sur une carte SD et obtenu le résultat souhaité.

Dans cette deuxième phase de notre projet, nous avons également remplacé nos boutons poussoirs par un encodeur rotatif pour régler l’heure de la sonnerie plus facilement.

Étape 3 : Partie mécanique

Lors des étapes précédentes, nous avons principalement fait de la programmation et nous souhaitions ajouter une partie mécanique. C’est ainsi que l’idée d’une hélice, nous obligeant à nous lever pour la replacer sur son socle, nous est venue.
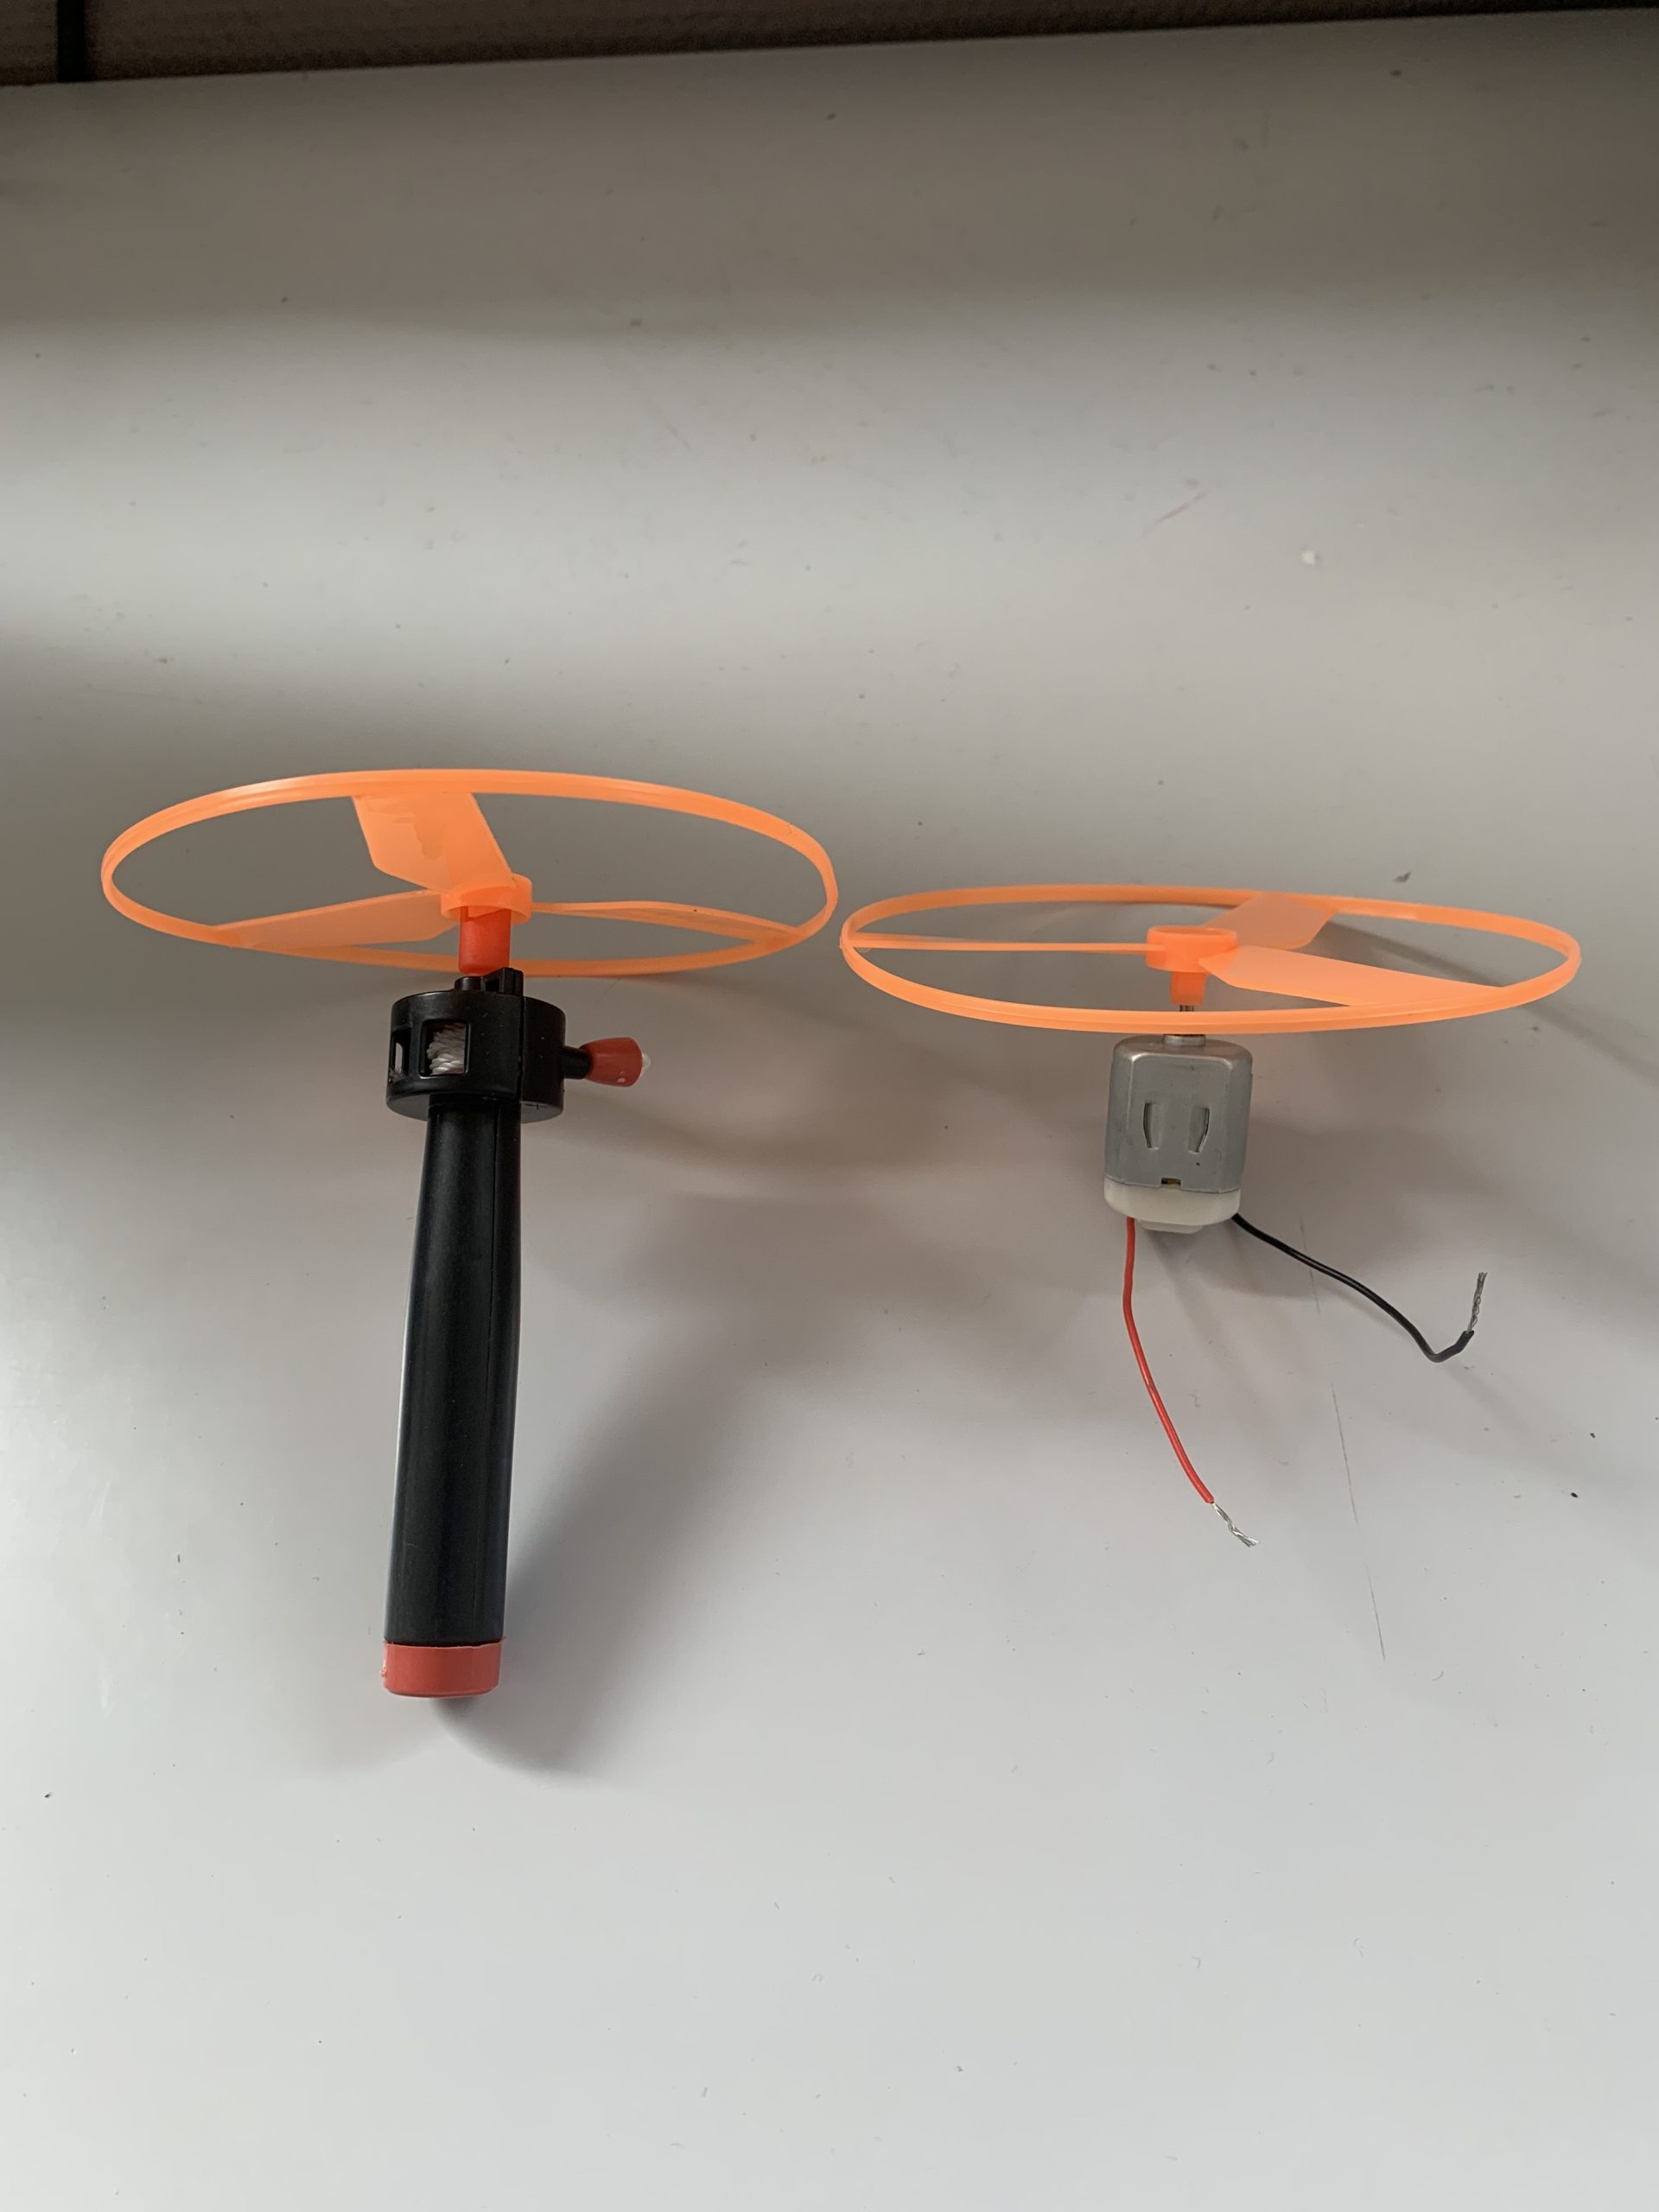
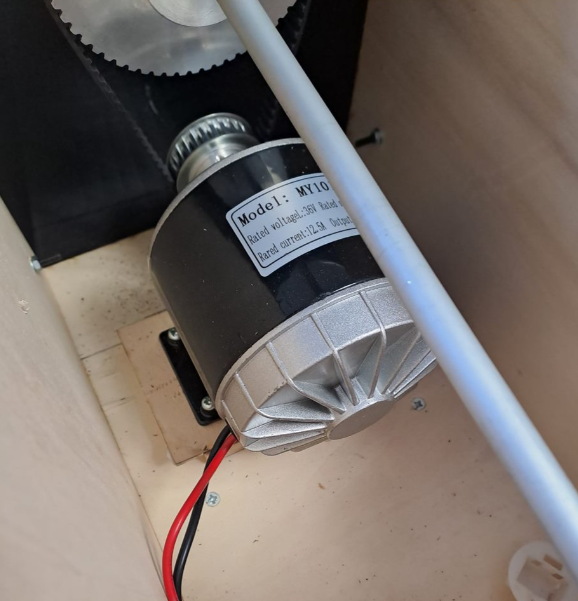
Nous nous sommes inspirés des jouets que nous utilisions quand nous étions plus jeunes, en remplaçant l’action manuelle par un moteur à courant continu (comme le montre l’image ci-contre).

Mais cette idée fut de loin la plus chronophage, car nous avons rencontré de nombreux problèmes. Nous souhaitions adopter une démarche écologique pour cette étape, en réutilisant au maximum d’anciens composants. Cependant, certains composants étaient défectueux et modifiaient le comportement attendu de notre système. Nous avons donc passé de nombreuses heures à identifier ces problèmes et à trouver les solutions adéquates.
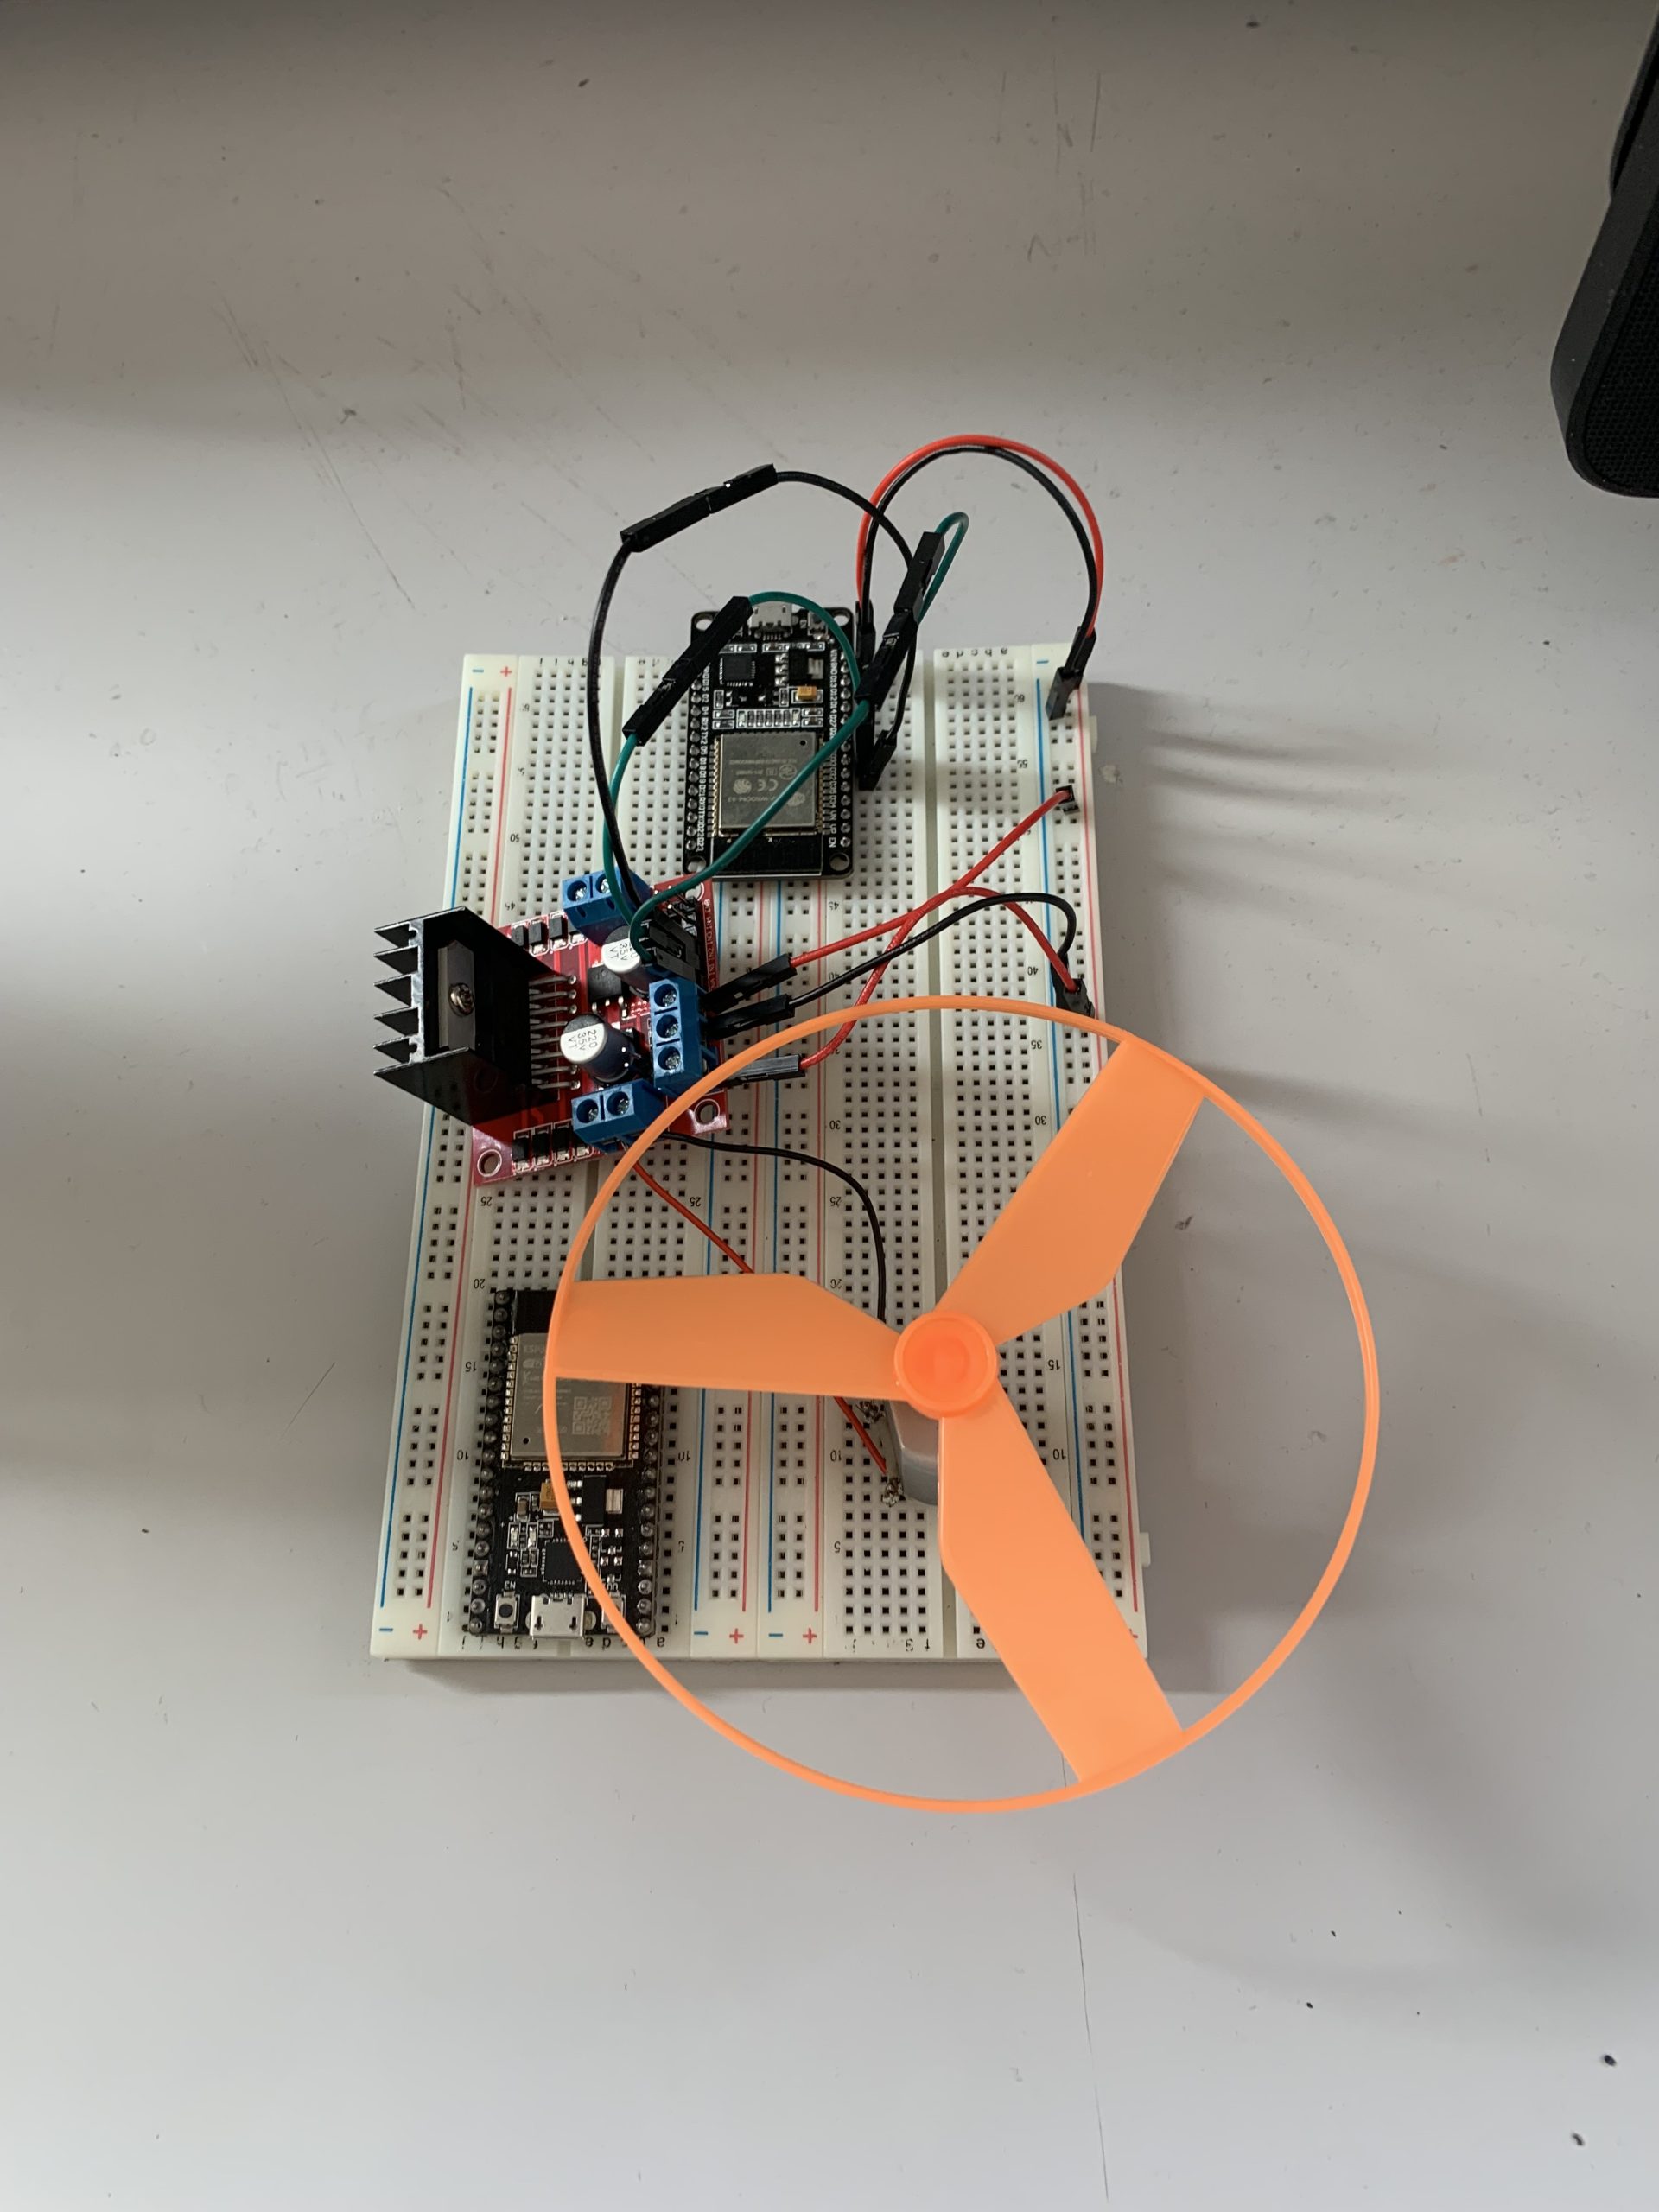
Nous sommes finalement parvenus à faire décoller notre hélice grâce à un motor driver L298N. C’est un composant qui permet de gérer la vitesse et le sens de rotation d’un moteur.
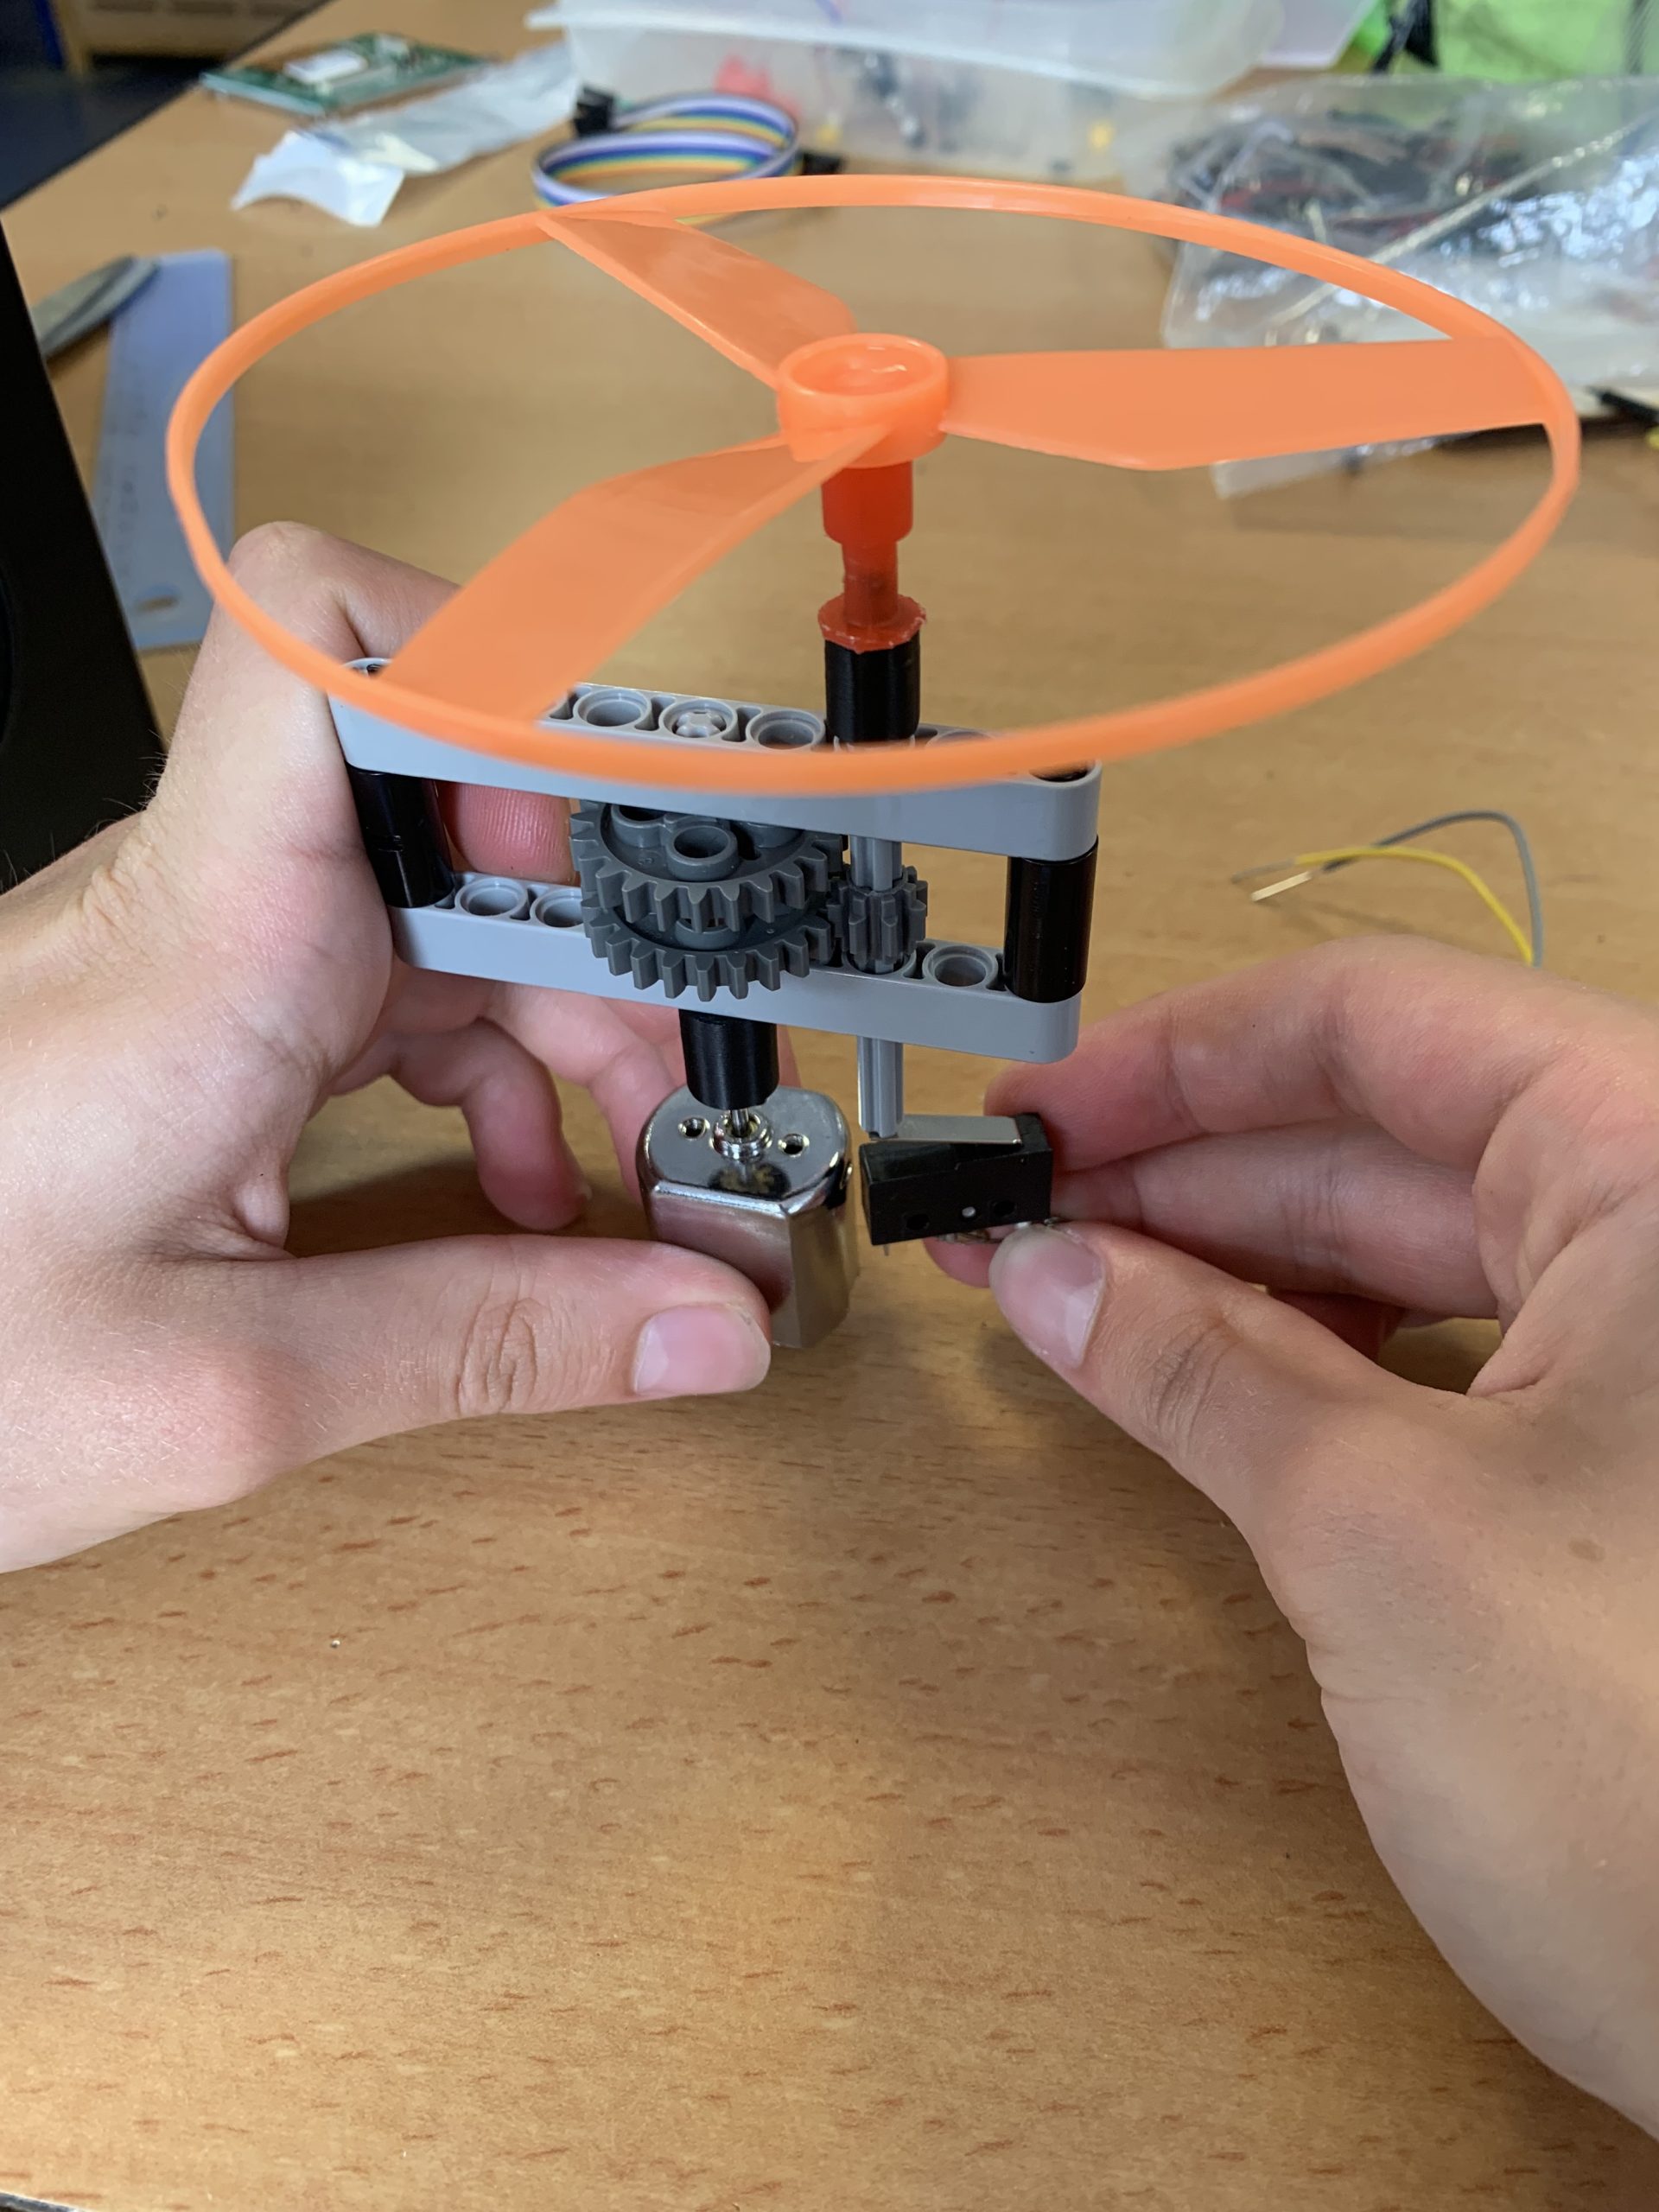
Enfin, pour détecter la présence de l’hélice sur son socle, nous avons utilisé un bouton poussoir actif sur front descendant. Ce dernier est couplé à un système d’engrenage que vous pouvez apercevoir sur l’image ci-contre. Lorsque l’utilisateur exerce une force sur l’hélice pour la replacer, il exerce également une force sur l’axe de l’engrenage qui appuie sur le bouton poussoir. 

Étape 4 : Conception CAO

Une fois toutes nos fonctionnalités réunies dans un même système, nous avons pu réaliser le design final de notre réveil.
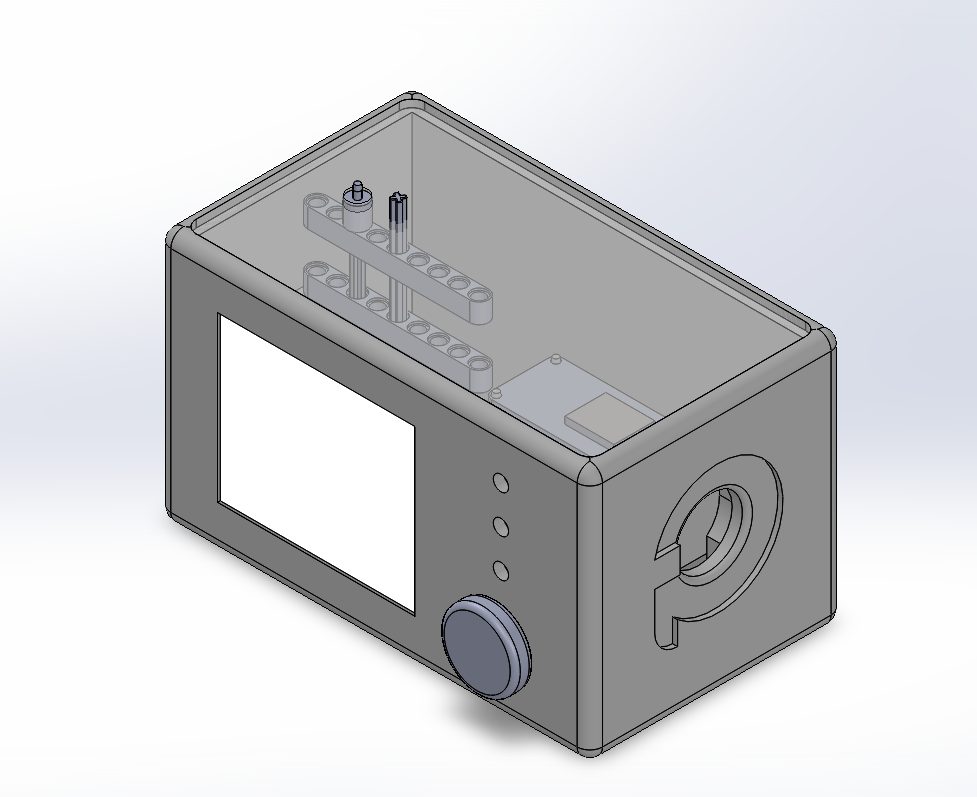
Après avoir pris en compte toutes les cotations de nos composants, nous avons utilisé le logiciel SolidWorks pour créer un premier design numérique. Nous avons ensuite utilisé l’impression 3D pour rendre ce projet tangible.

Enfin, nous avons ajouté une plaque de polycarbonate opaque afin de transmettre la lumière des LED, sans que l’intérieur du boitier soit visible.
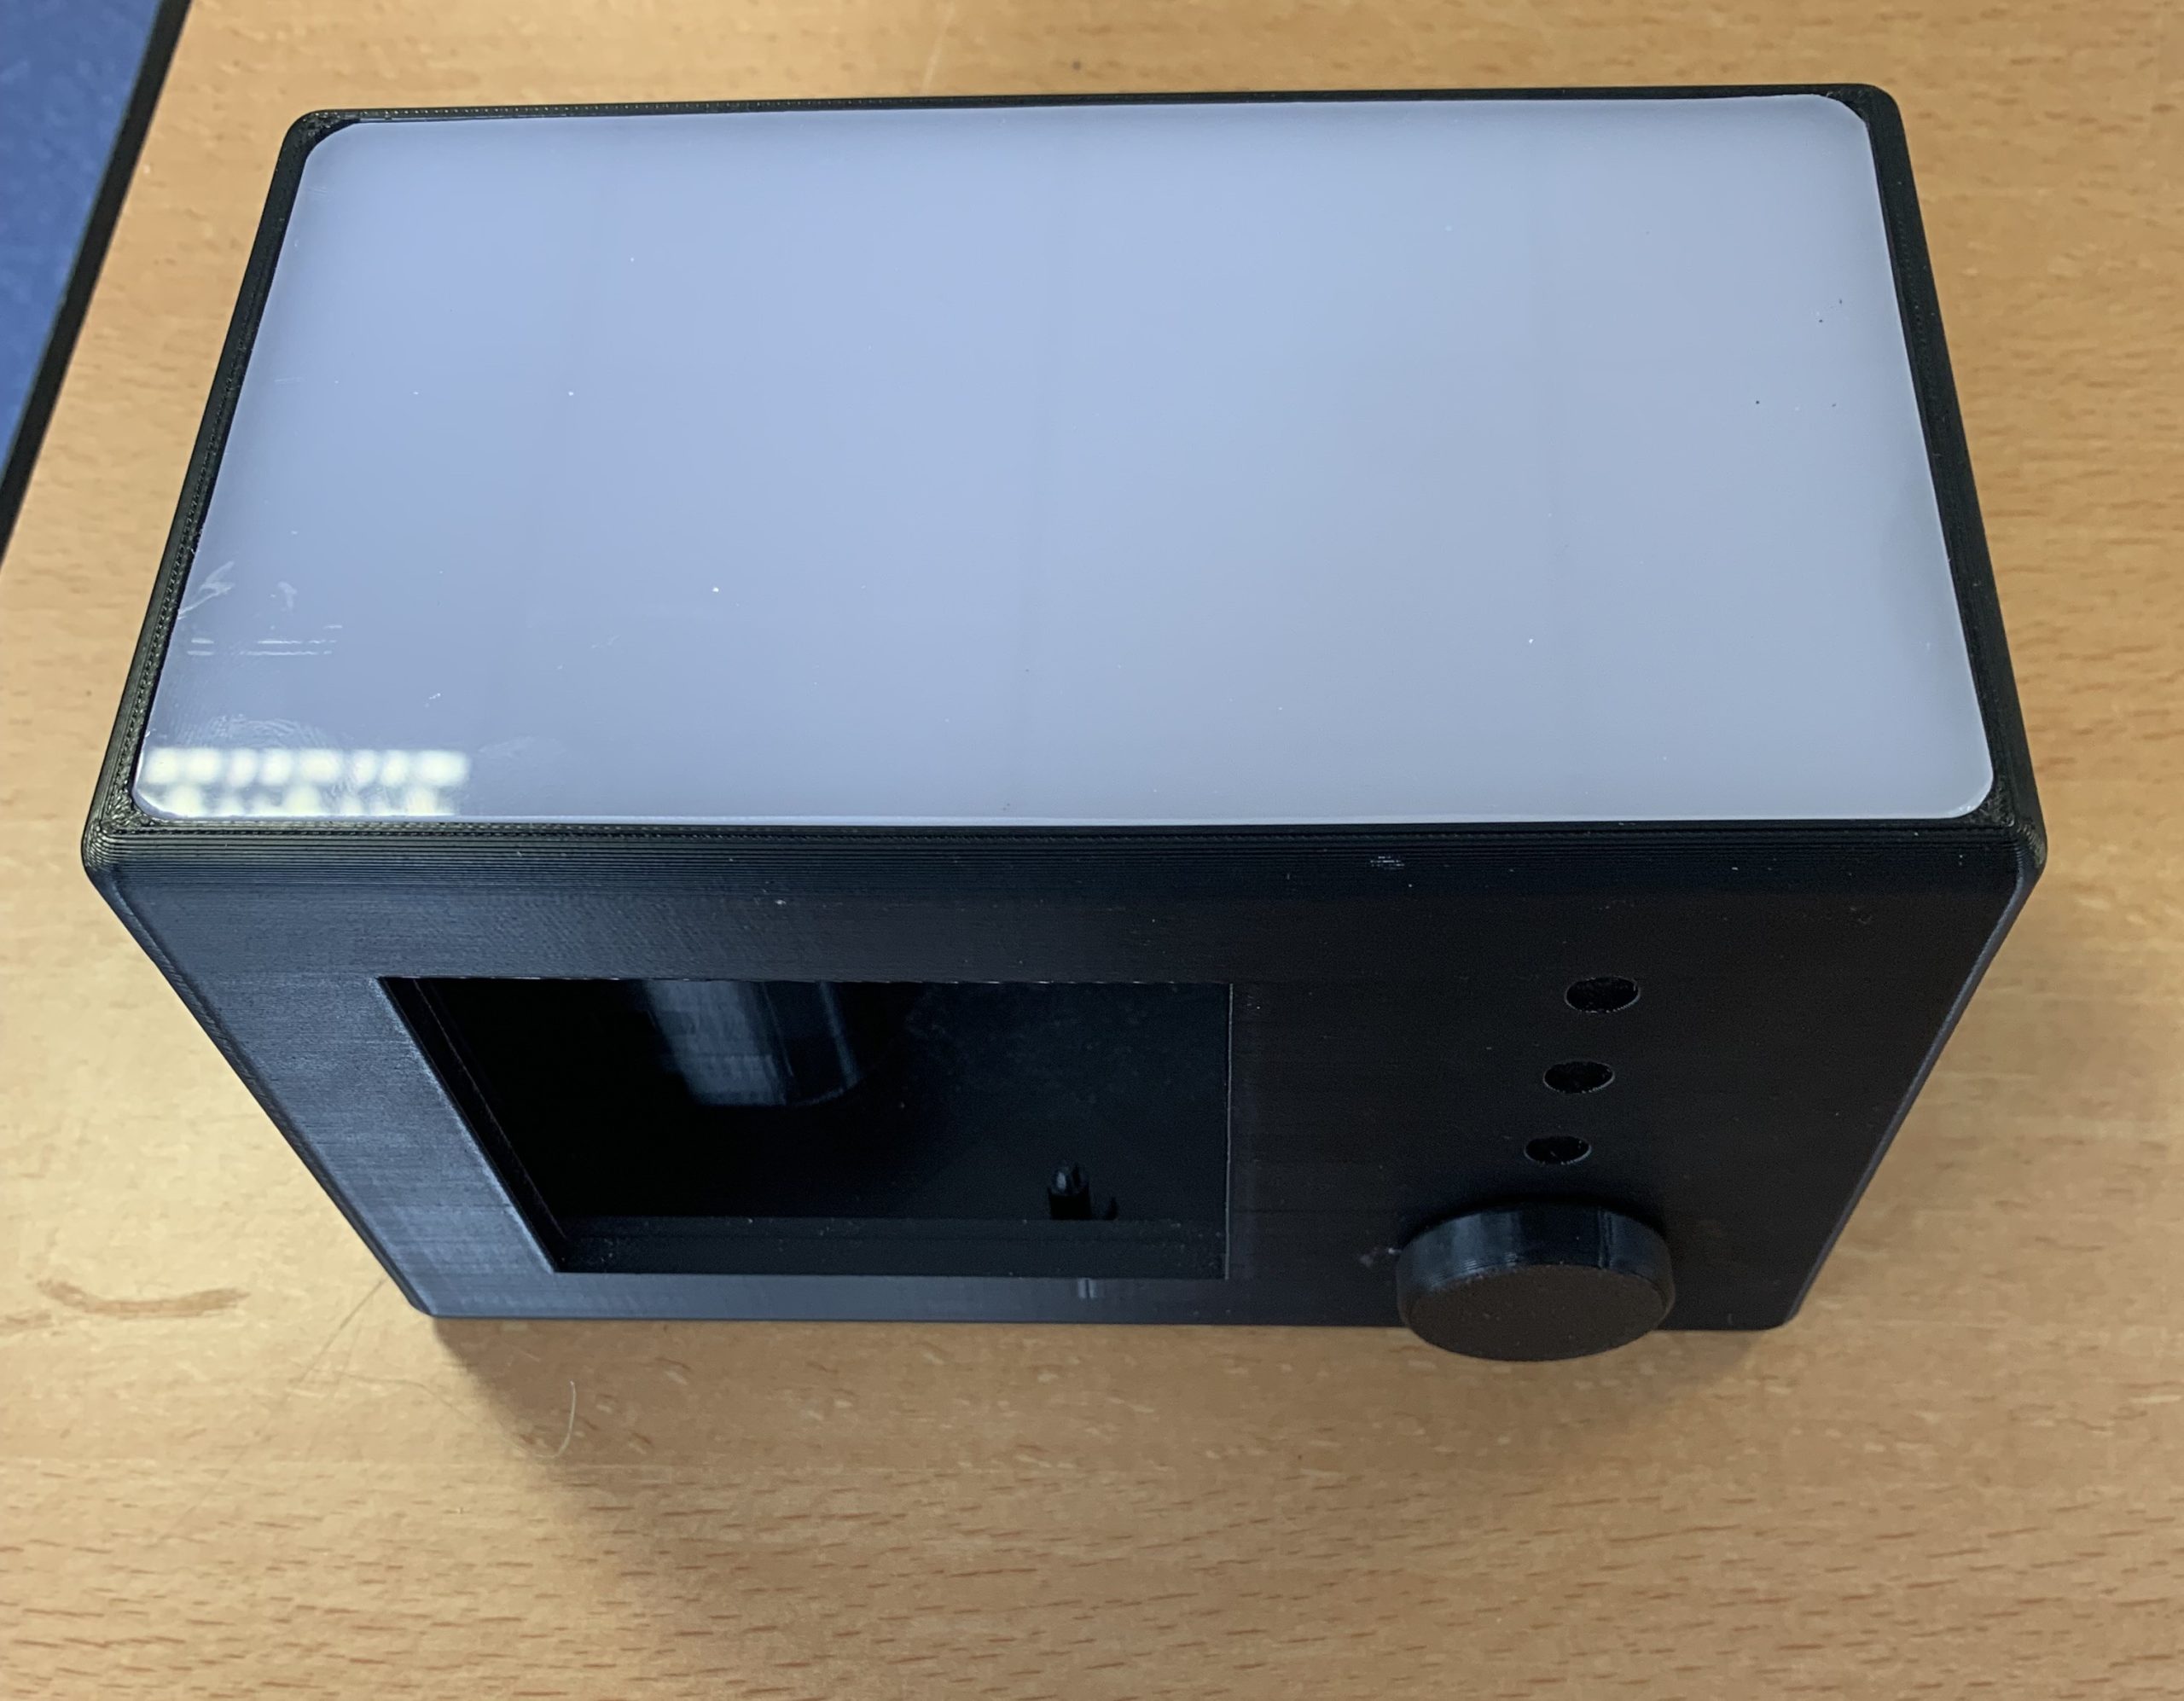
Le résultat final
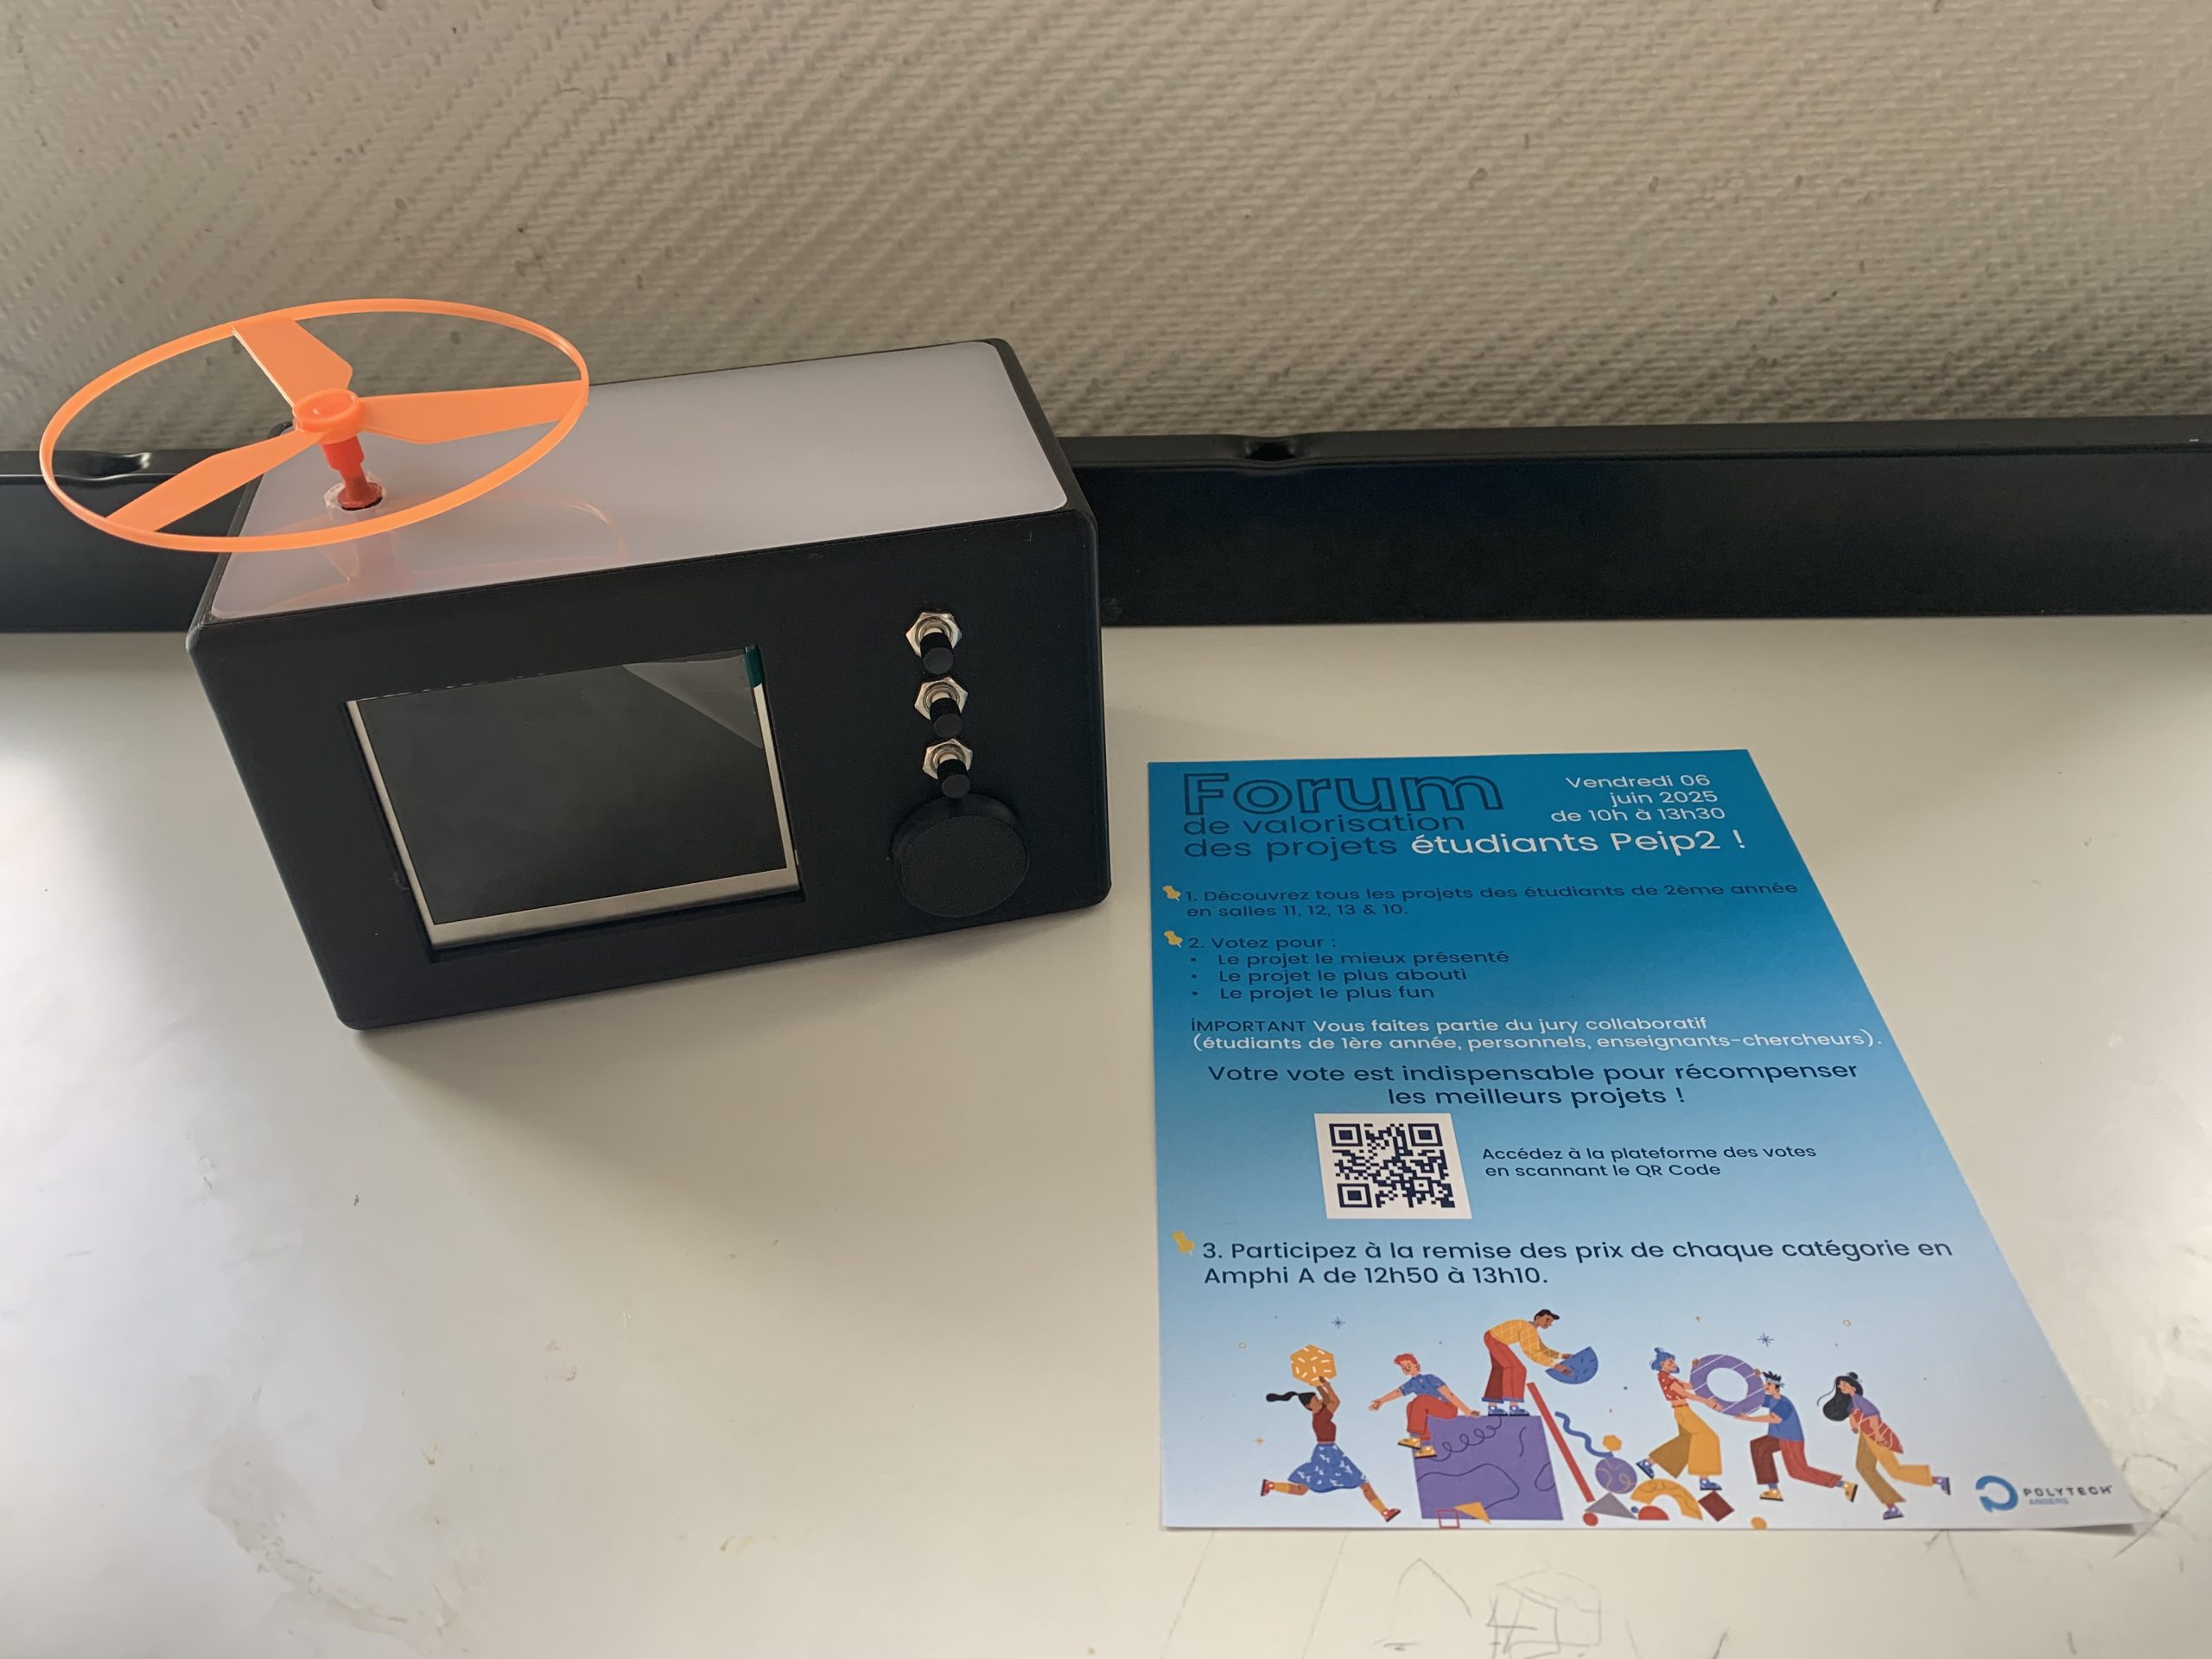
Voici le résultat final de notre Réveil Connecté Personnalisable, que nous serons fiers de présenter au forum des projets Peip2, le vendredi 6 juin 2025.

Nous avons adoré réaliser ce projet !

Apprendre à se répartir mutuellement les tâches pour être plus efficaces et gagner du temps, mettre en commun l’avancement de nos idées, établir des deadlines comme au sein d’une start-up, réunir nos parties pour réfléchir à un design final… Tout cela nous a permis de travailler dans une bonne ambiance et de nous concentrer exclusivement sur le développement de notre projet.
En outre, échanger avec des professeurs ou des chercheurs pour exposer nos problèmes et trouver une solution commune était passionnant. Ce n’était pas un enseignement linéaire de professeurs à élèves, mais plutôt une réflexion collaborative entre deux cerveaux autour d’une même idée.

In fine, nous tenons à remercier notre professeur référent, Monsieur Bignon, ainsi que le responsable du FABLAB, Boris Rayer, pour le temps et l’aide précieuse qui nous ont été accordés.
Autonomous RC Car – The French Tesla

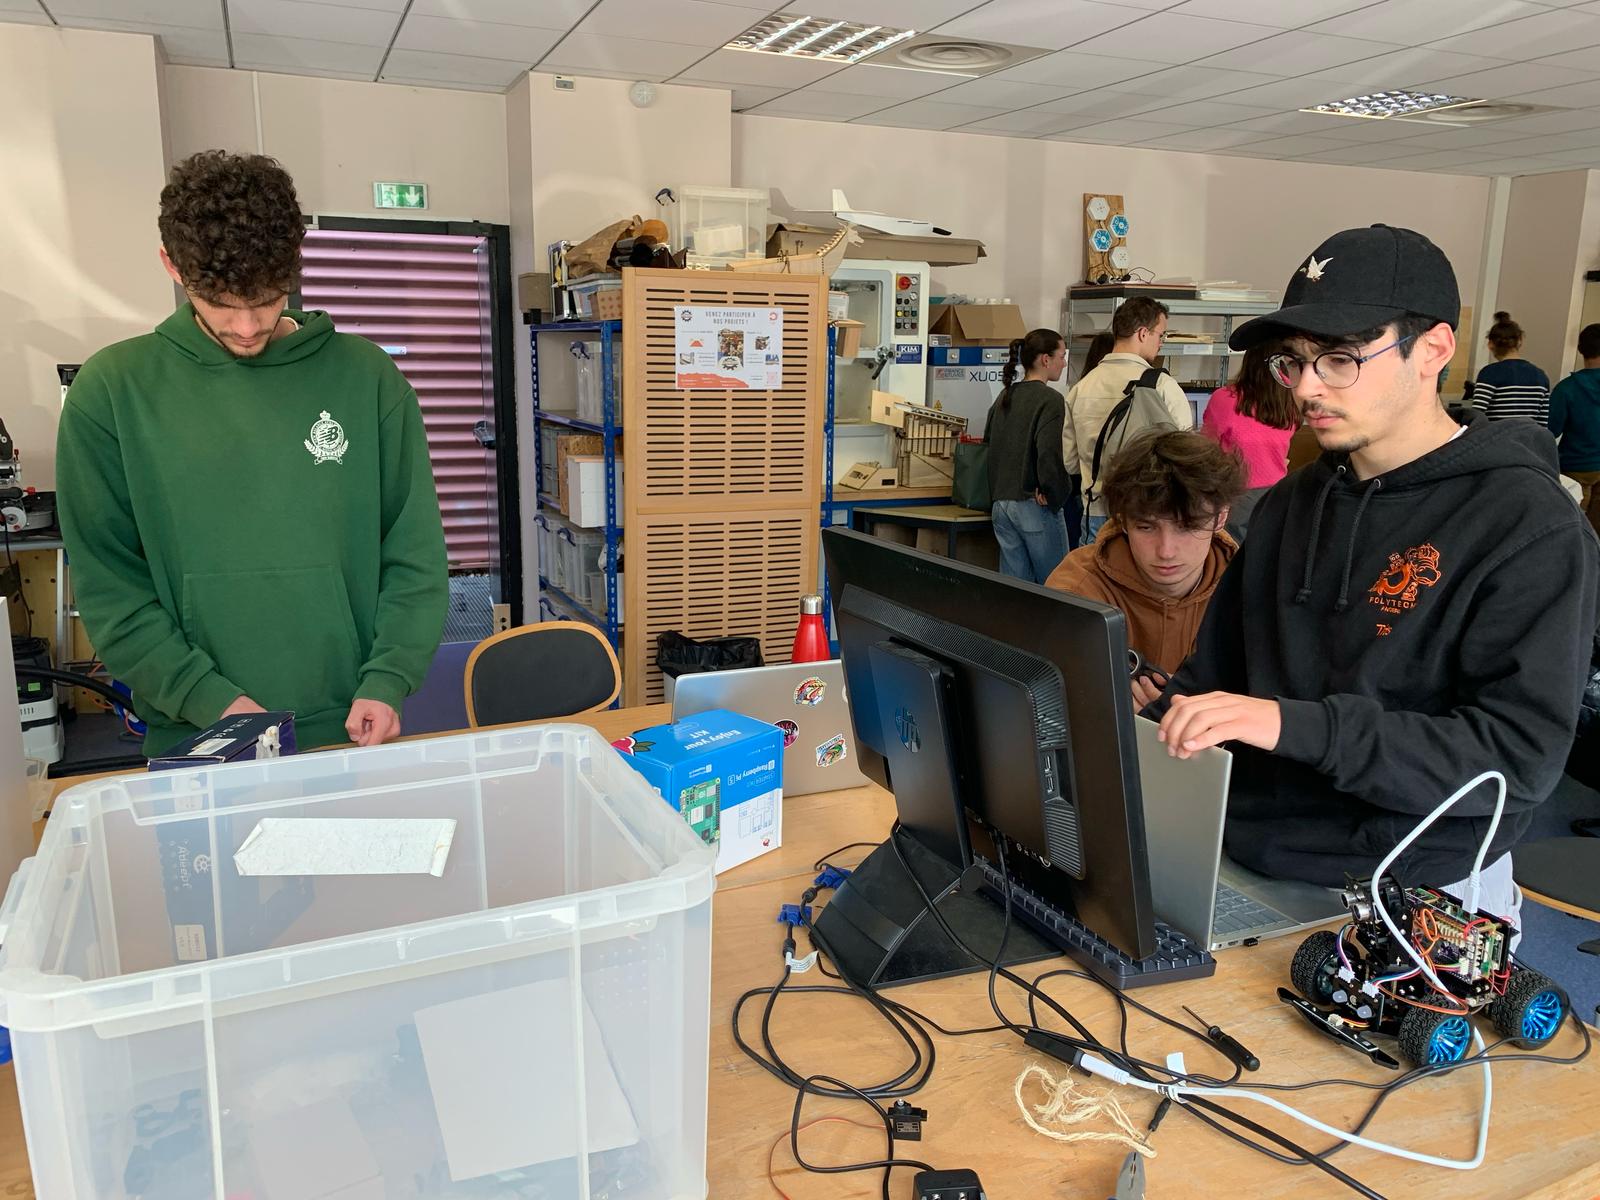
Nous sommes Pierre, Corentin, Titouan et Lou, quatre étudiants en deuxième année de cycle préparatoire d’ingénieur à Polytech Angers. Ensemble dans la vie de tous les jours comme au travail, nous avons des passions communes telles que la programmation, la soif de découverte et de création.

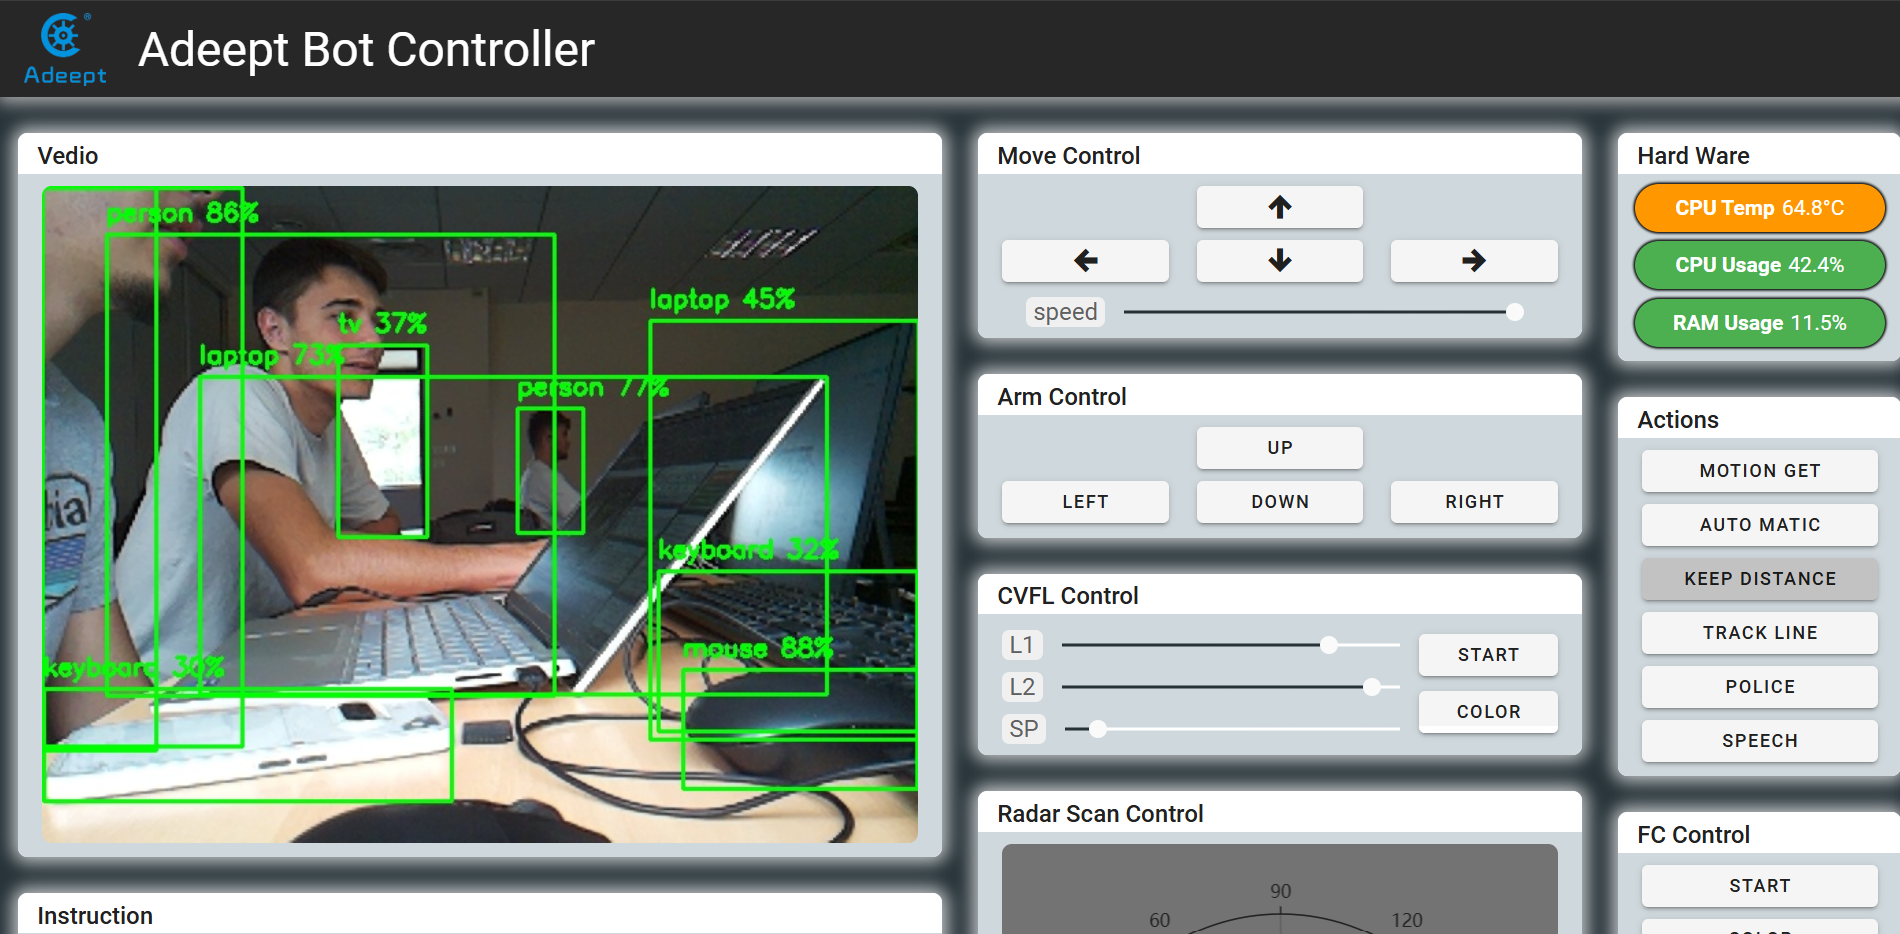
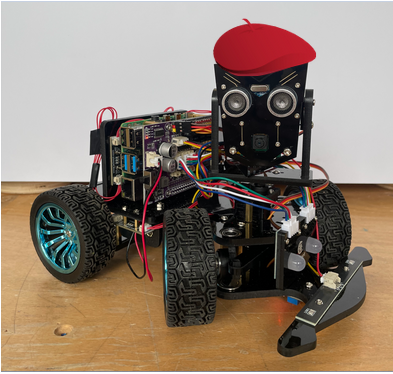
L’idée est simple : nous disposions d’environ 100 heures pour  construire une petite voiture autonome, avec l’aide des meilleurs référents dans ce domaine, nommés Bassel CHOKR et Hassan BOULJROUFI. Ce bijou électronique est capable de se déplacer seule, d’éviter des obstacles, de maintenir une distance avec un élément situé devant, de suivre une ligne et d’identifier des objets. Mais l’ultime objectif est que la voiture fasse un trajet autonome d’un point A à un point B sans intervention humaine seulement en ayant réalisé plusieurs fois en amont ce même parcours de manière téléguidée.

Impressionnant n’est-ce pas, vous allez découvrir si nous avons réussi à atteindre nos ambitions !

La volonté des référents de ce projet était de minimiser le temps passé sur la partie construction de la voiture pour se concentrer davantage sur la partie programmation.

Voici comment nous avons procédé :

Comme je l’expliquais précédemment pour passer rapidement à la programmation, la voiture nous a été livrée en kit. En attendant sa réception, les premières séances ont été consacrées à la compréhension du sujet et à la prise en main des concepts clés. Nous avons alors créé un document commun où nous avons listé le vocabulaire à maîtriser, semblant important ou trop flou. 
Ensuite, pour rendre ces recherches ludiques et amusantes, nous avons réparti les notions afin de les comprendre et les synthétiser lors d’une présentation orale devant le reste du groupe accompagné de supports (schémas ou vidéos). 

Toutes ces connaissances ont été rassemblées dans le fichier pour être accessibles à tout moment (sachant les mémoires de poisson rouge du groupe).

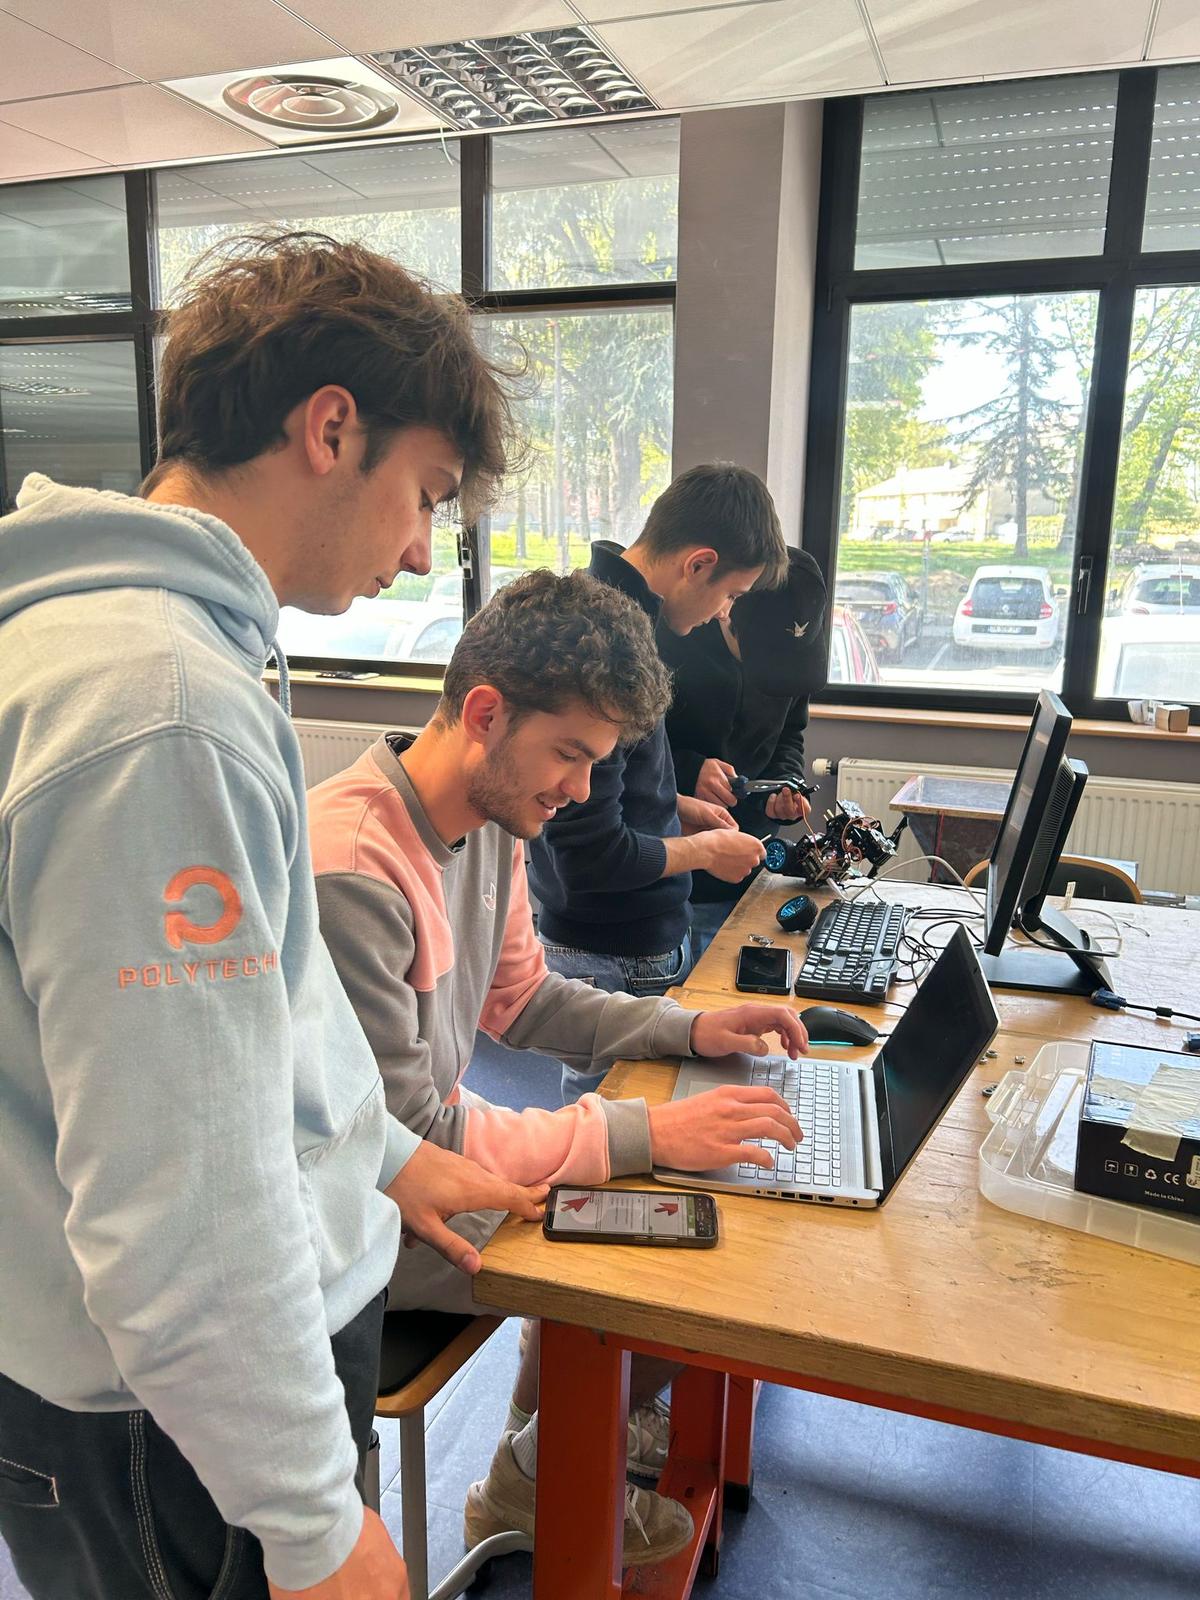
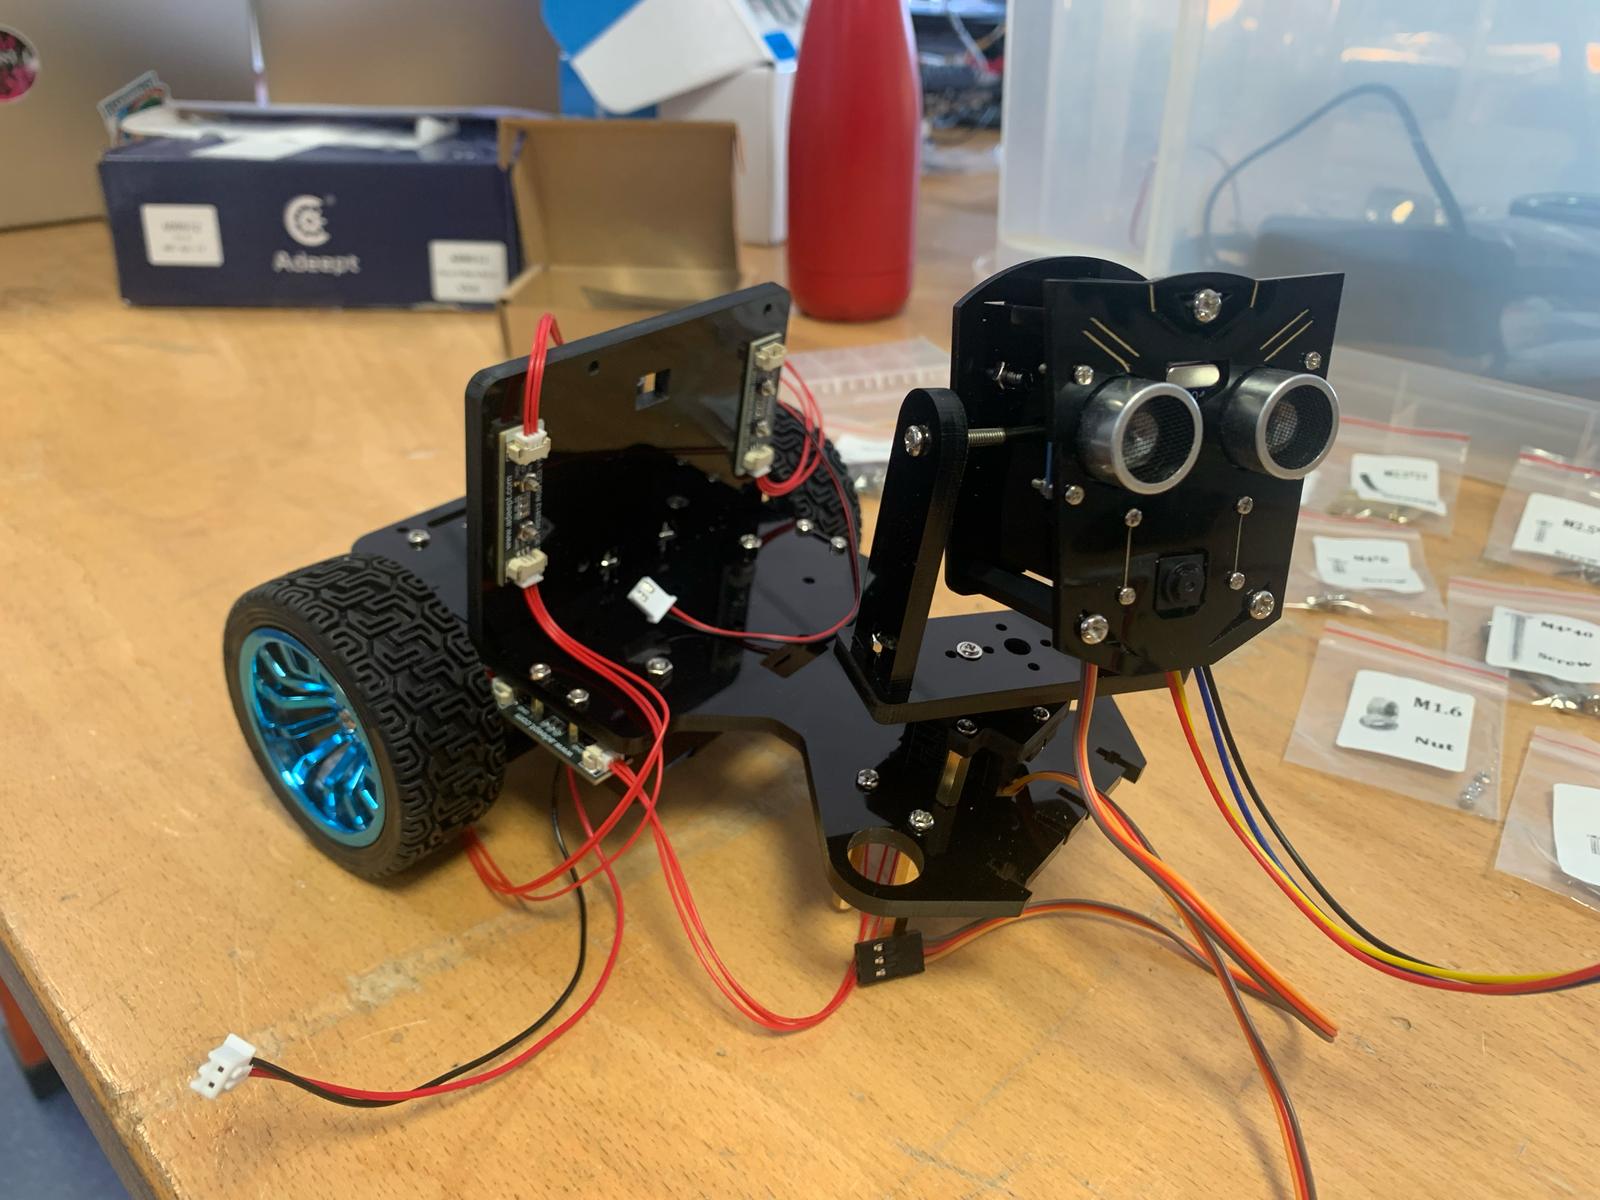
Une fois le kit reçu, nous avons procédé à la phase d’assemblage en suivant un tutoriel fourni avec le matériel. Cette partie était très ludique, on s’est retrouvés avec notre âme d’enfant, c’est comme si on construisait une voiture Lego en suivant la notice avec les pièces indiquées. Plus sérieusement, il s’agissait notamment de recevoir les composants, de vérifier leur intégrité, de suivre les précautions de sécurité et d’assembler les pièces mécaniques et électriques. 
Cette étape pouvant paraître inutile de prime abord, s’est révèlée tout à fait cruciale car toute pièce manquante ou endommagée aurait pu compromettre l’assemblage.

Puis, nous avons ensuite installé le support de batterie, les modules LED, les capteurs, etc. en nous assurant qu’ils étaient solidement fixés à la base. 

L’un des défis de l’assemblage était de manipuler les petits composants, ce qui nécessitait de la précision. D’ailleurs, pour faciliter les manipulations, monsieur BOULJROUFI nous a confié un aimant puissant pour éviter de perdre les petits éléments métalliques, cet objet est devenu notre incontournable.

L’objectif était de réussir à faire fonctionner parfaitement la voiture de façon manuelle avant de passer à la gestion autonome.

Parallèlement à l’assemblage, les autres membres du groupe ont commencé à configurer un hotspot indispensable à l’accès à internet depuis la Raspberry Pi. Puis, ils ont installé les logiciels et programmes de base sur cette même carte.

Par la suite, nous avons tenté de connecter la voiture au WebServer pour la conduire à distance :

Des programmes déjà existants étaient installés par le constructeur Adeept. Cependant, ils étaient assez généraux et nous avons dû adapter chaque programme à notre voiture.

C’est pourquoi nous avons modifié le programme Line Tracking. Il consiste à suivre le tracé d’une ligne noire sur une surface plus claire grâce à trois capteurs de ligne de suivi. Ainsi, dès que la voiture sortait de la ligne noire, la voiture se réalignait correctement.

Ensuite, nous avons voulu créer un tout nouveau programme pour tester la direction des roues. Ce code faisait des virages de manière régulière. Nous avons observé un léger déséquilibre qui nous a permis d’ajuster au mieux les valeurs des angles.

Lors de l’assemblage, l’une des parties les plus critiques était l’installation des servomoteurs. Ces servomoteurs contrôlent le mouvement des roues et du module de caméra, leur positionnement était donc essentiel. 

Au départ, nous n’avions pas compris les précautions, en conséquence, les roues et la caméra étaient coincées pointant vers la droite. Pour résoudre ce problème, nous avons dû réinitialiser manuellement les positions des servomoteurs. 

A force, nous pouvions démonter et remonter le robot les yeux fermés.

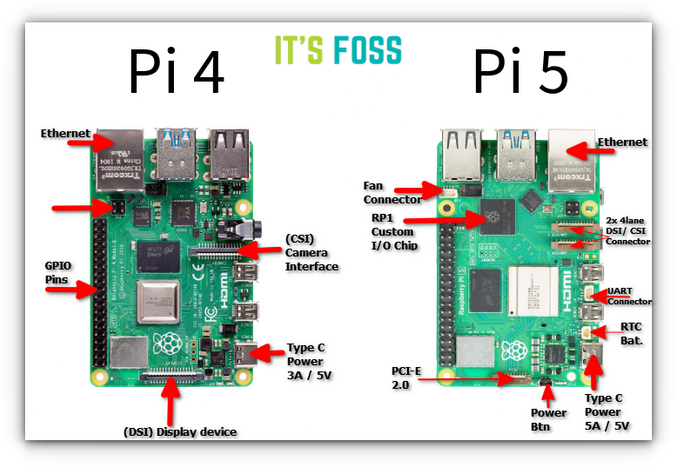
Un autre défi auquel nous avons été confrontés était lié à l’ alimentation électrique. Nous avons d’abord utilisé un Raspberry Pi 5, qui nécessitait trop d’énergie, ce qui expliquait pourquoi les moteurs n’obtenaient pas assez de tension. Pour résoudre ce problème, nous sommes passés à un Raspberry Pi 4 qui fournissait suffisamment de courant pour faire fonctionner les moteurs et les servomoteurs.

Durant nos essais du programme line tracking, nous avions programmé la voiture de façon à ce que : quand l’un  des capteurs extérieurs était allumé, la voiture se réaligne et qu’elle puisse avancer droit sinon. Néanmoins, quand les trois capteurs étaient allumés (totalement en dehors de la ligne), les roues restaient bloquées à gauche. Nous avons alors corrigé ce problème en gardant en mémoire la dernière direction jusqu’à retrouver la ligne.

Ce projet nous a été très instructif tant sur le plan technique que sur le plan organisationnel. En effet, ce travail nous a permis de développer nos compétences python, en labellisation d’images. On a également amélioré nos capacités en travail de groupe, à savoir la répartition des tâches et la communication.

Nous ne sommes malheureusement pas parvenus à atteindre l’objectif final, mais nous souhaitons un bon courage au prochain groupe pour poursuivre le projet.

Un grand merci à nos référents Bassel CHOKR et Hassan BOULJROUFI qui nous ont soutenus et aidés tout au long de notre parcours.

Enfin, merci d’avoir lu l’article et nous espérons que vous avez apprécié et appris des choses !!

Pierre CHEVALIER, Titouan GOMEZ, Lou RAGUENEAU et Corentin PESCHEUX.

La Maquette de Régulation Thermique

Par Adeline Mauget et Noé Moreau

Encadré par Hassen RIAHI et Hassan BOULJROUFI

Le principe est assez simple. Il faut construire un bâtiment miniature et y installer des capteurs et des actionneurs pour réguler la température et le taux d’humidité.

Chapitre 1 : De l’idée à la conception

Mais avant tout ça la première étape fut d’imaginer la maquette. Nous avons hésité entre plusieurs designs plus ou moins beaux et plus ou moins pratiques. Une seule pièce rectangulaire nous semblait trop simple et nous voulions quelque chose de plus créatif, qui puisse ressembler à un bâtiment moderne sans être extravaguant, tout en étant assez pratique à automatiser. Et pour ça quoi de mieux que le génie d’Adeline pour la conception et le design. En un rien de temps, elle avait réalisé un bâtiment à la fois simple et moderne.

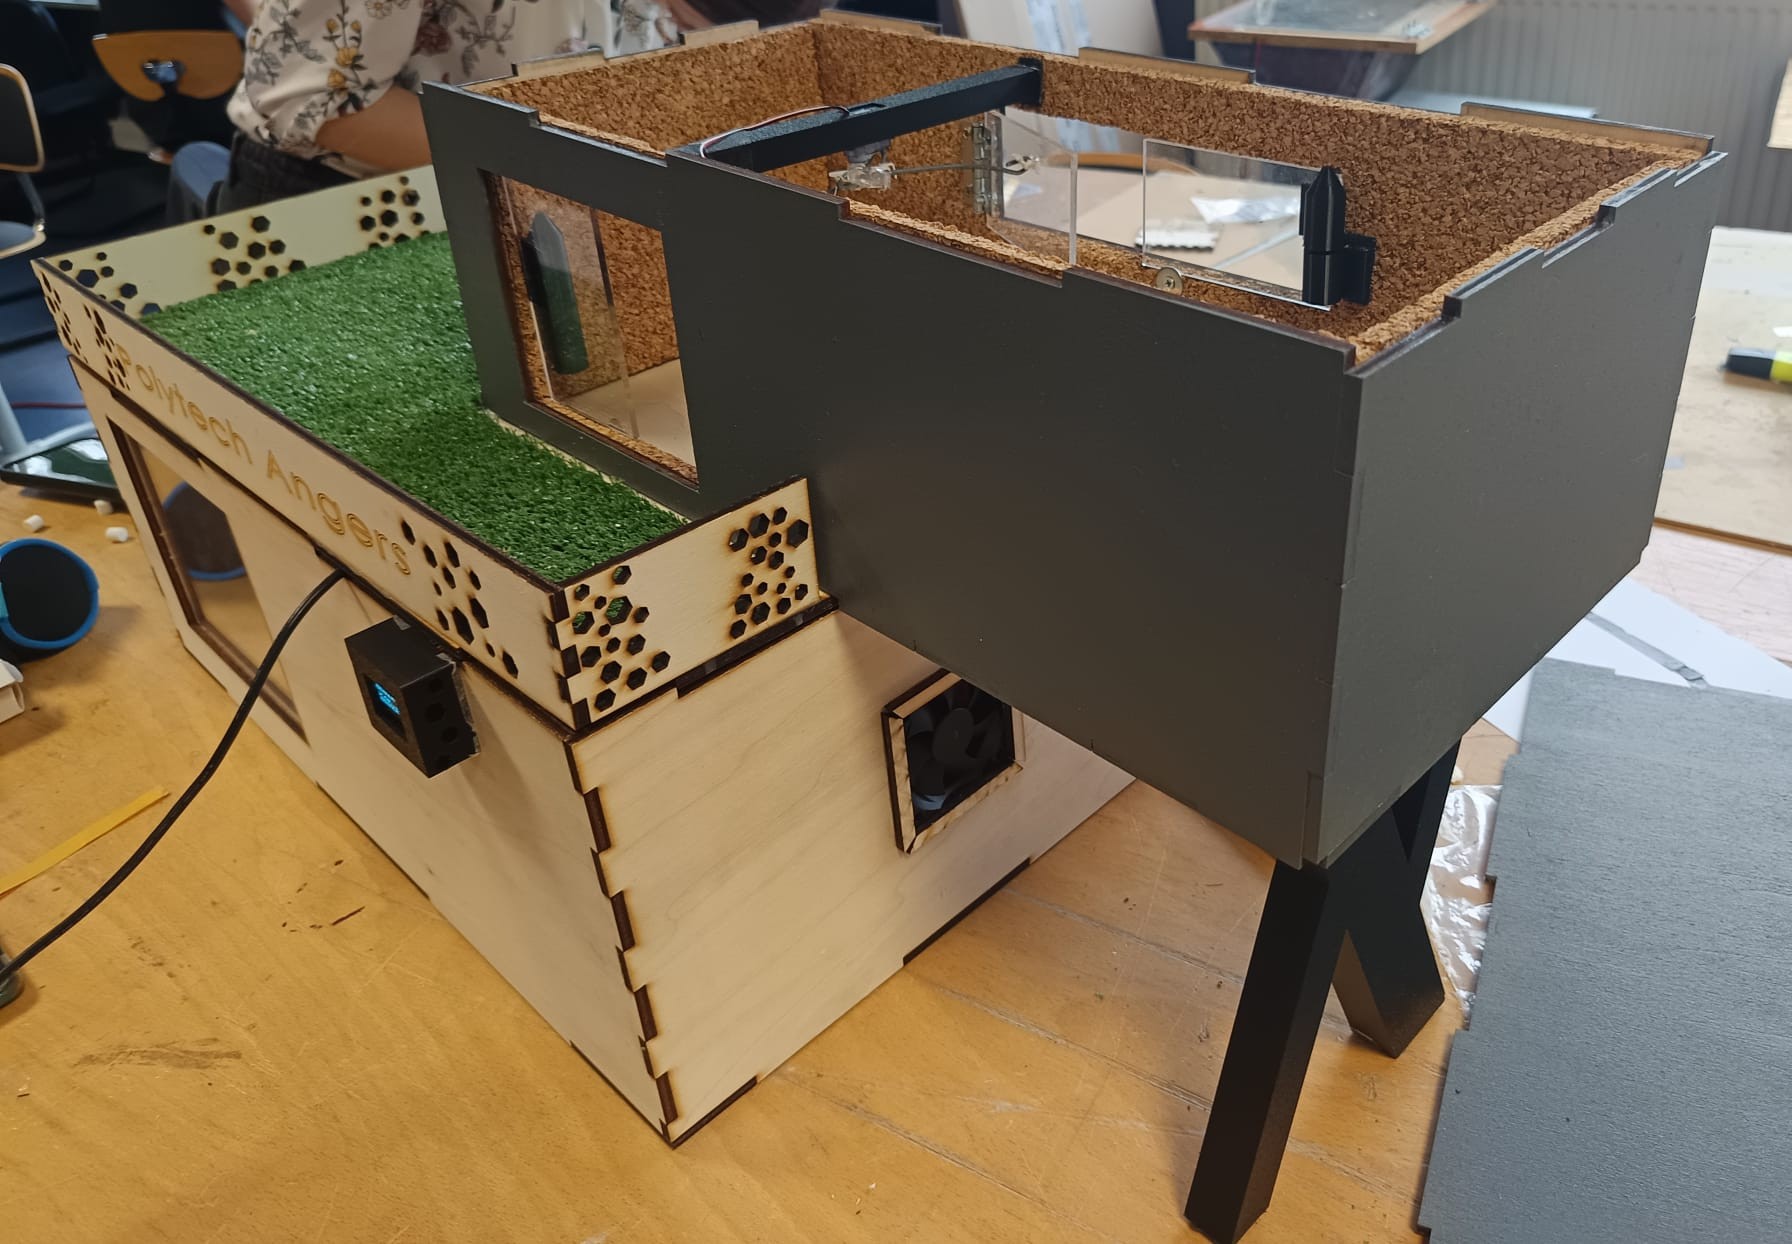
Deux étages, un rez-de-chaussée de 150cm², et un premier étage déporté, soutenu par un poteau.

Quoi qu’on puisse en penser, le rendu 3D nous a parus vraiment exceptionnel, et ça s’est confirmé lors de la construction réelle de la maquette.

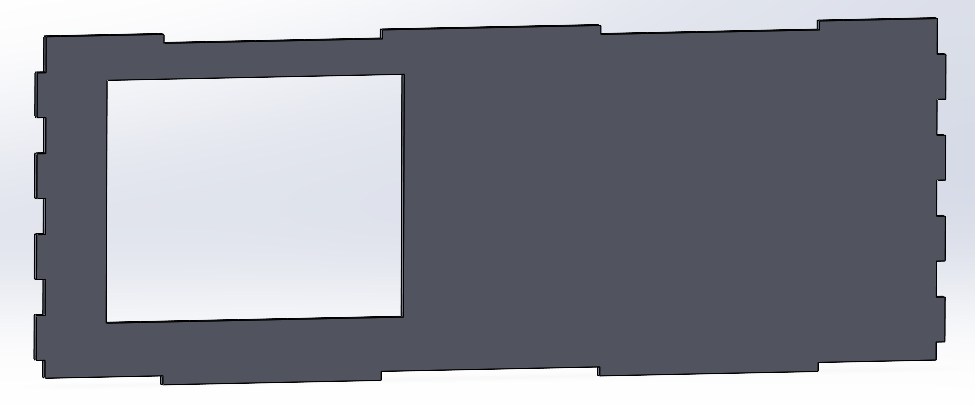
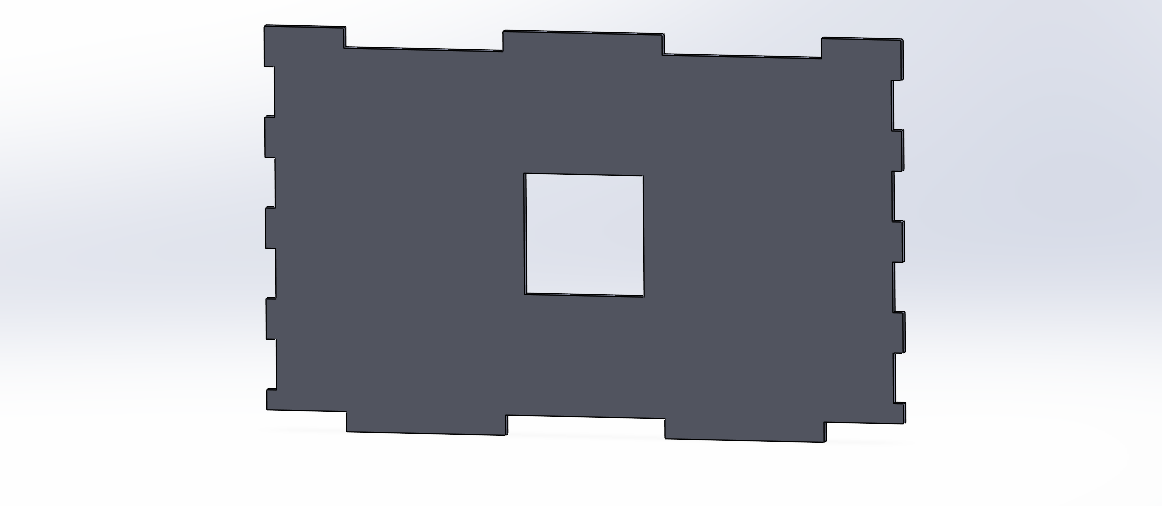
Avoir une maquette 3D c’est bien, mais pouvoir la construire c’est encore mieux. Pour ça, Adeline a remodélisé chaque mur, plafond, fenêtre et sol afin que ceux-ci puissent s’emboiter parfaitement et tenir à la construction.

L’intérêt a également été dans le choix des matériaux, car celui-ci était assez large. Bois, PVC, plexiglass, verre, plastique pour la réalisation des murs et fenêtres et laine de verre, liège ou polystyrène pour l’isolation. Il nous fallait trouver un matériau pratique et élégant pour notre maison miniature. Bon le choix s’est assez vite réduit pour des soucis pratiques et esthétiques mais on y reviendra plus tard.

Chapitre 2 : La partie technique de la régulation thermique

Passons maintenant à la partie technique. Bien sûr, pour que la maquette puisse réguler, il faut de la technologie. Et qui dit technologie, dit programmation et carte programmable. Pour ça, nous sommes partis sur une carte Arduino afin de pouvoir contrôler nos composants électroniques.

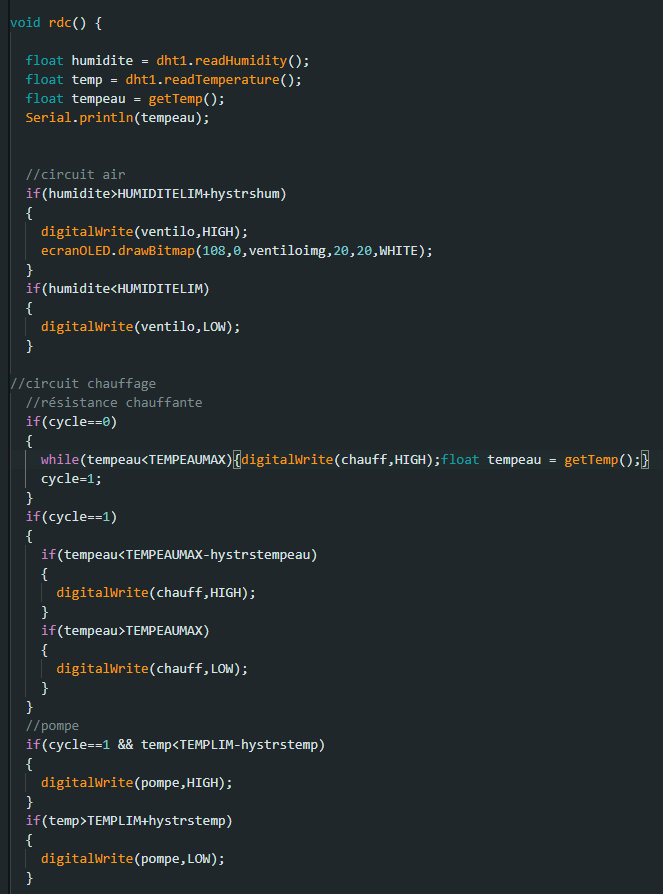
programme de contrôle des ventilateurs, de la pompe et de la résistance chauffante en fonction de la température et du taux d’humidité

Contrôle des ventilateurs avec le taux d’humidité

Contrôle de la résistance chauffante pour faire chauffer l’eau (la résistance fait chauffer l’eau une première fois à 40°C puis la maintient entre 35°C et 40°C)

Contrôle de la pompe (qui fait circuler l’eau chaude sous le sol pour chauffer la pièce)

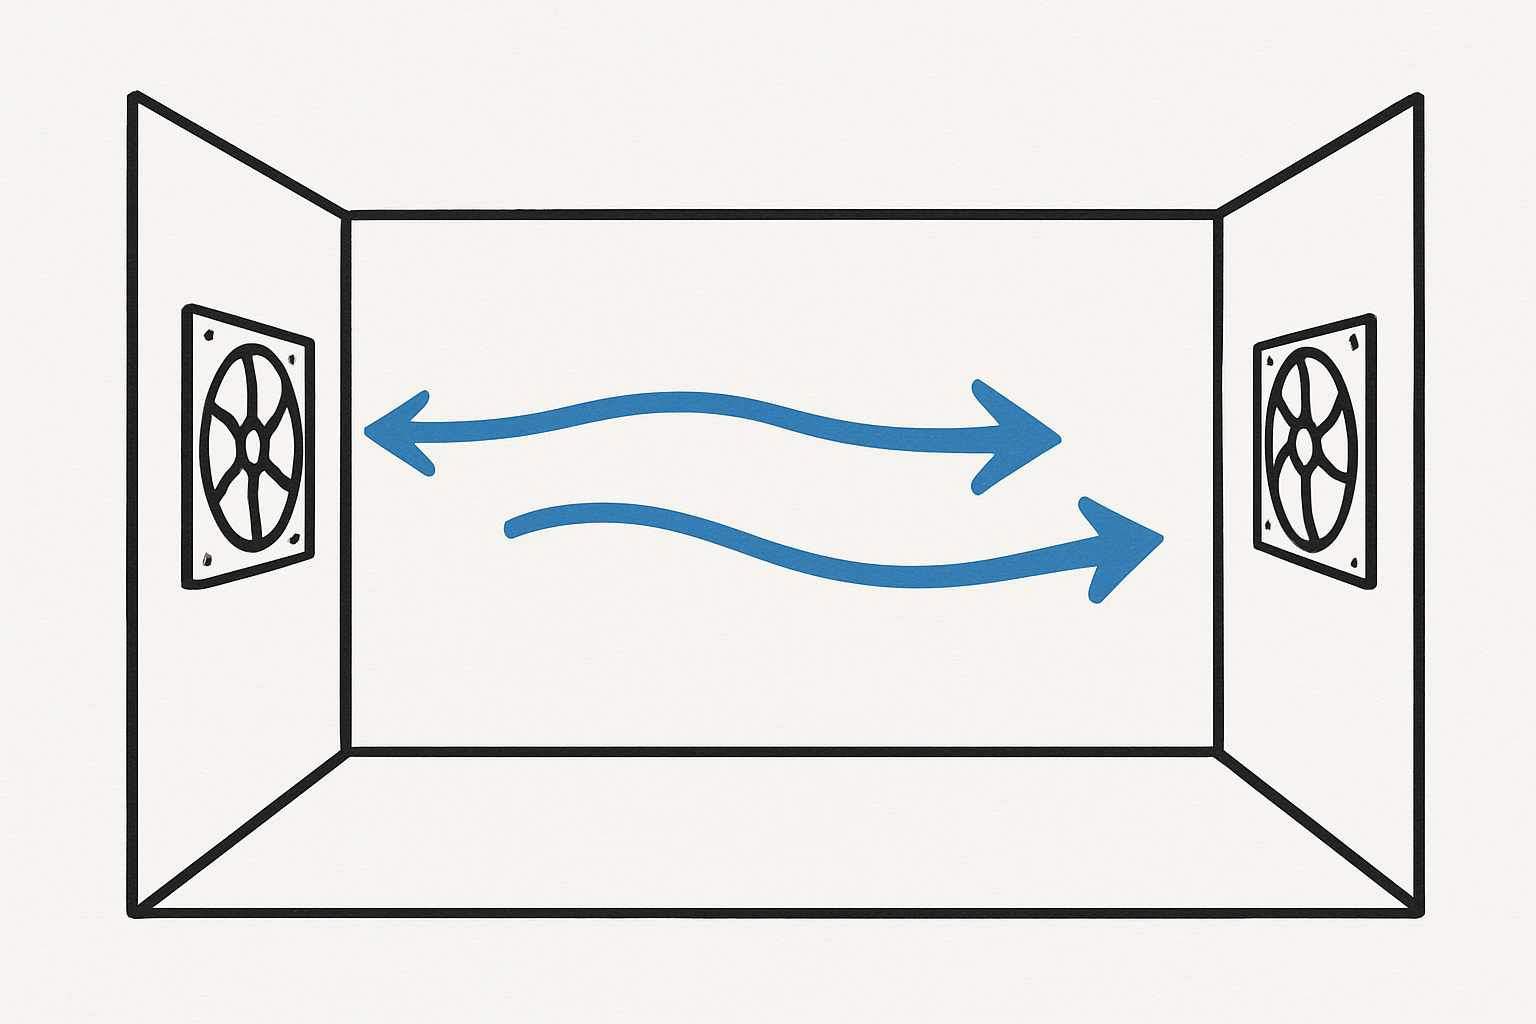
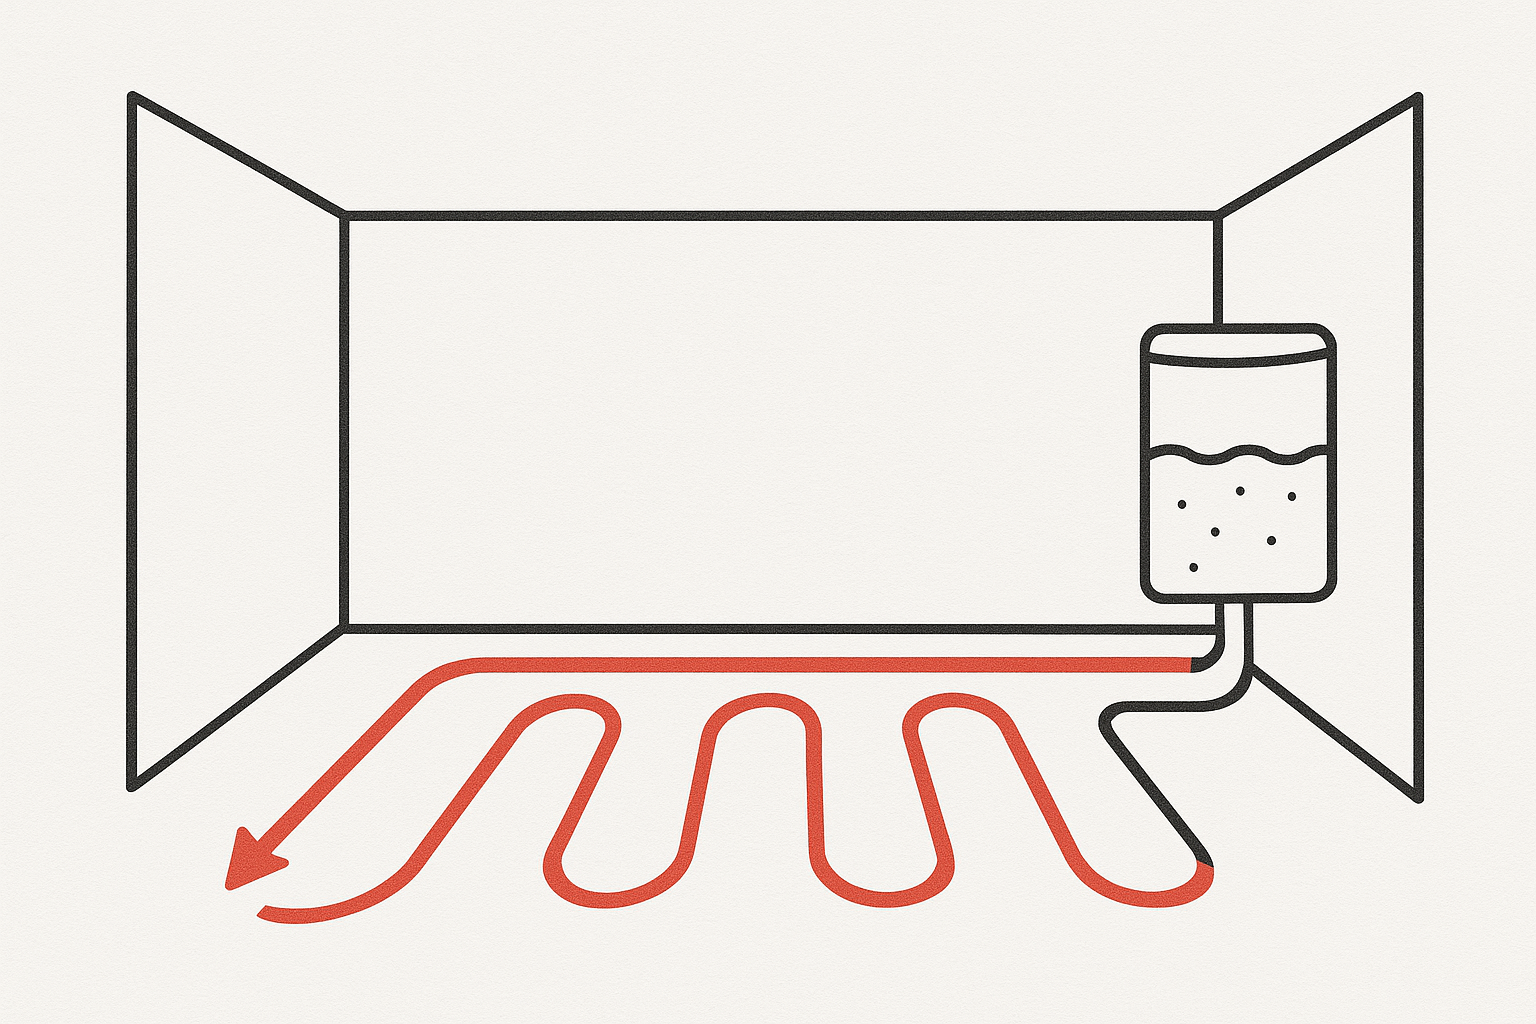
Enfin pour pouvoir les programmer encore faut-il les avoir. La première étape fut donc de chercher et de commander des composants électroniques adaptés à notre maquette. Afin de réguler le taux d’humidité du rez-de-chaussée, nous sommes partis sur 2 ventilateurs placés aux extrémités de la pièce pour créer un courant d’air à l’intérieur de la maquette. Quant à la température, un système de chauffage par le sol a été la première idée qui m’est passée par la tête. Et ce fut le système le plus long et complexe à réaliser de la maquette. Pourtant la méthode semble au premier abord assez simple. Une résistance chauffante chauffe l’eau d’une réserve puis cette eau est distribuée sous le sol grâce à une pompe.

Schéma du principe de ventilation
Schéma du principe de chauffage par le sol

Pour le premier étage, le système est un peu plus simple. Deux fenêtres s’ouvrent et se ferment pour créer un courant d’air naturel. Deux capteurs viennent également capter (c’est leur métier) la température et l’humidité aux deux étages et affichent les valeurs sur un petit écran.

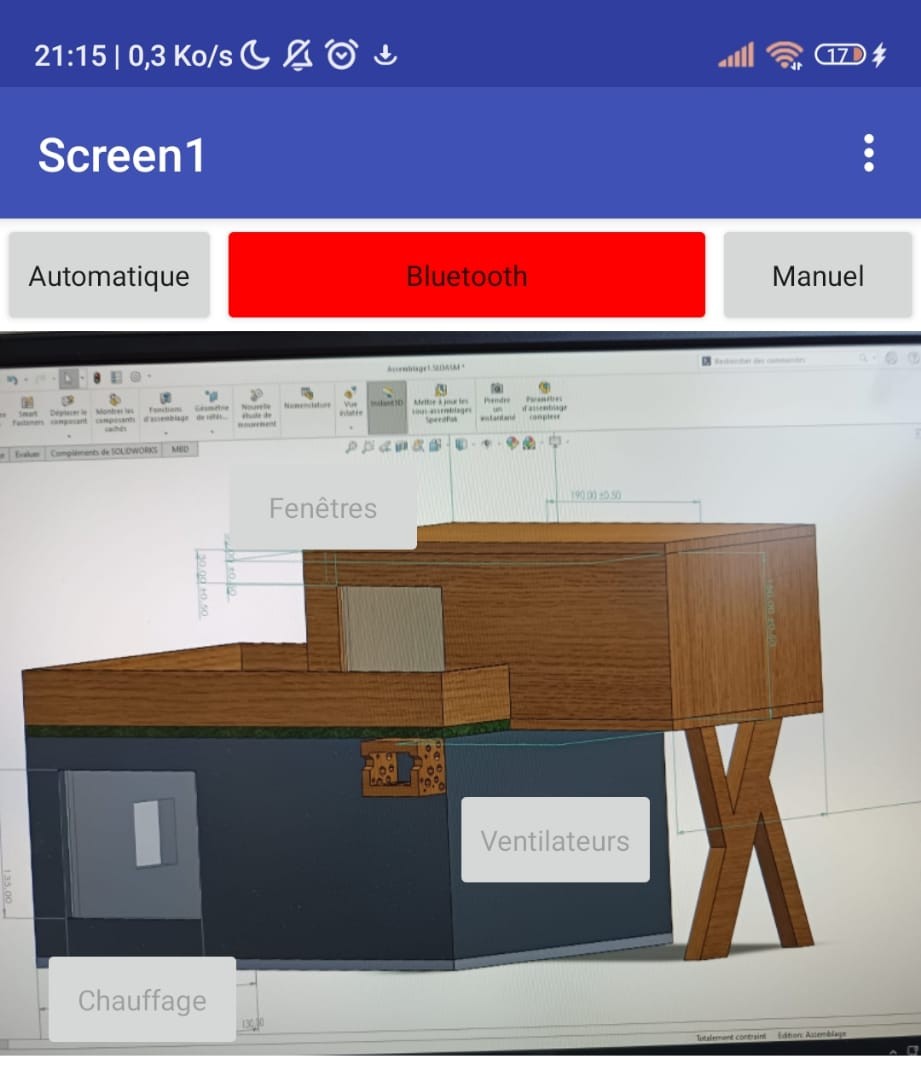
Le but final de notre projet étant de le présenter, j’ai également créé une application pouvant communiquer en Bluetooth avec la carte. Et oui, car si toutes les conditions sont bonnes, rien n’est en marche et ce n’est pas très marrant à regarder. C’est pourquoi cette petite application peut activer et désactiver les fenêtres, la pompe et les ventilateurs manuellement. Là, c’est tout de suite plus amusant !

Bref, une fois tous les composants branchés à la carte et aux différentes alimentations (eh oui, il y en a trois), il ne reste plus qu’à lancer notre programme principal et à voir si tout fonctionne, enfin ça, ça sera quand la maquette sera assemblée.

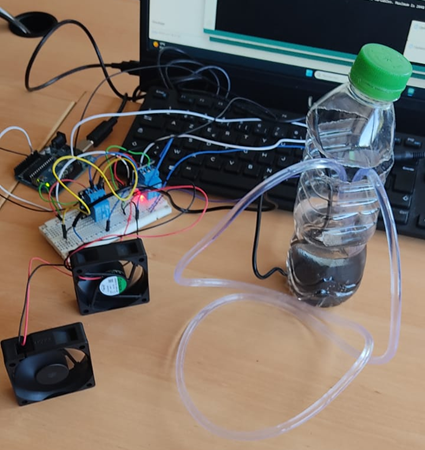
Test des ventilateurs et de la pompe (dans notre réserve d’eau expérimentale) contrôlés par des relais

Chapitre 3 : Une maquette est sortie de terre (ou de bois)

Passons au vif du sujet : la réalisation et la construction de notre maquette. Pour ça, nous avons pu compter sur les machines du FabLab et sur l’aide de Boris (un grand merci à lui) pour la découpe de nos mûrs, vitres et isolations, ainsi que sur l’impression des éléments en 3D comme le poteau.

Bon comme dit dans la première partie, le choix du matériau pour la construction des mûrs s’est rapidement tourné vers du bois. C’était en effet le seul matériau que nous avions sous la main, simple à découper et avec un bon rendu. Pour l’isolation, nous avons décidé d’utiliser du polystyrène pour le rez-de-chaussée (1cm de polystyrène entre deux murs en bois) et du liège pour le premier étage. Ça permet de varier les plaisirs et de comparer la capacité d’isolation des deux matériaux.

Un fois tous les murs, plafonds, sol et isolations découpés, il a fallu les assembler et les coller les uns aux autres afin d’avoir notre première ébauche de bâtiment.

Construction du rez-de-chaussée :

Assemblage des murs intérieurs
Assemblage des murs extérieurs

Construction du premier étage :

Assemblage des murs et du sol
Collage de l’isolation en liège

C’est à partir de ce moment-là qu’on s’est réellement rendu compte de la taille de notre maquette.

Assemblage de la maquette

Une fois le tout assemblé, il ne restait plus qu’à s’occuper de la décoration de la maquette. Nous avons donc décidé de créer une rambarde en bois sur le toit du rez-de-chaussée, et d’ajouter de la pelouse synthétique pour imiter un jardin de toiture. Après quelques coups de peinture et de vernis sur les murs, il ne restait plus qu’à créer et imprimer les supports pour le servomoteur et l’afficheur en impression 3D.

La dernière étape fut d’implanter le servomoteur, relié aux fenêtres par des tiges en acier afin de pouvoir les ouvrir et les fermer simplement, ainsi qu’un capteur de température et d’humidité au premier étage, puis une fois le tout assembler de tester si tous fonctionne.

C’est d’ailleurs souvent à cette étape que les problèmes commencent.

Chapitre 4 : A chaque problème, une solution il existe

Passons maintenant à la partie la plus importante de ce blog. Les Problèmes, avec un grand P.

Tout a commencé relativement tôt, lors de la recherche de composants. En effet, trouver des composants adaptés à la taille de la maquette, qui consomment peu et qui puissent être alimentés en 5V est tout bonnement impossible. Il a donc fallu innover et demander de l’aide à des personnes compétentes.

Premièrement, les ventilateurs et la pompe sont tous les 2 alimentés en 12V, il a donc fallu ajouter une alimentation 12V externe en plus de l’alimentation pour ma carte Arduino (en 5V). Jusque-là rien de très complexe.

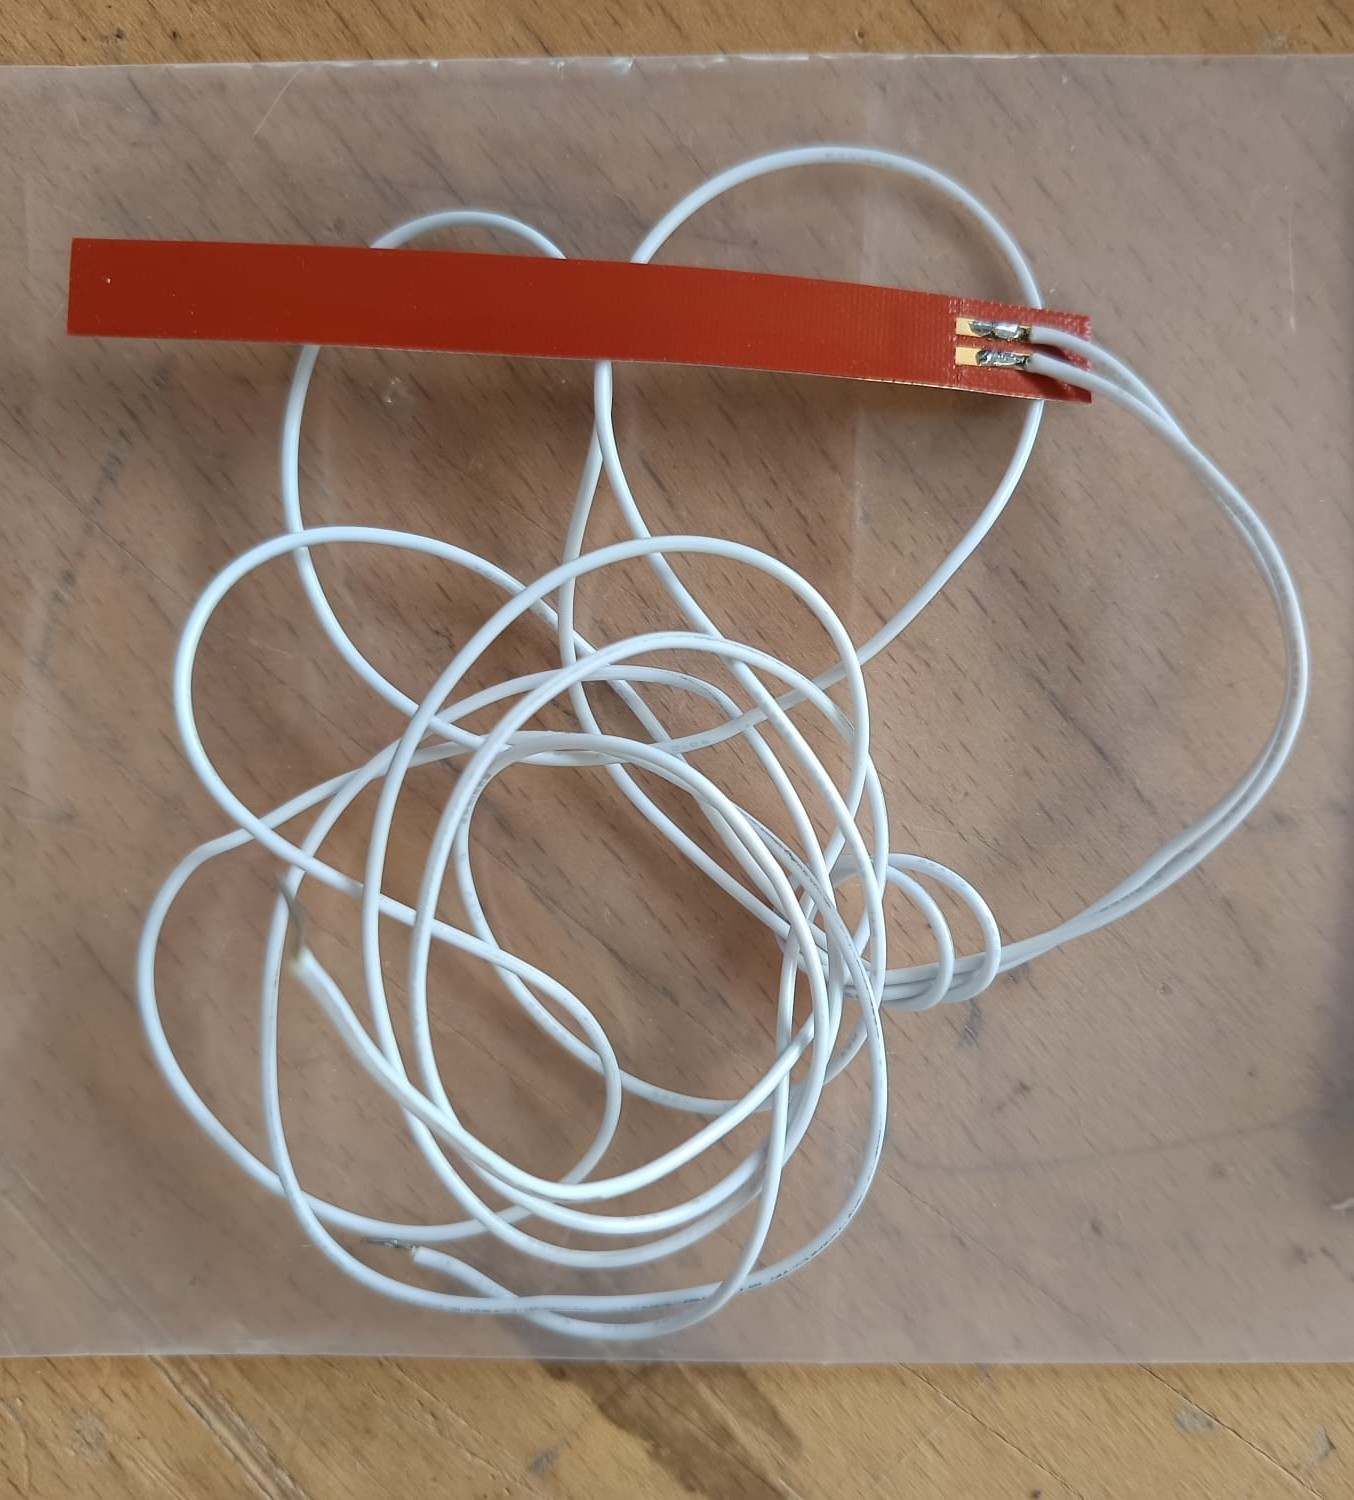
Deuxièmement, la $#%!?@¡ de résistance chauffante. Si le système de chauffage par le sol est aussi complexe, c’est en partie grâce à elle. Les seules résistances chauffantes vendues sur le marché étaient soit des résistances de chauffe-eau, d’aquarium ou de bouilloire biens trop grandes pour rentrer dans notre réserve d’eau (qui est une tasse). Après une dizaine d’heures de recherche à essayer de trouver une solution, Adeline a eu la merveilleuse idée de demander à son père, ingénieur en électronique, s’il avait une solution. Et c’est à ce moment-là que le ciel à commencé à s’éclaircir, et qu’un rayon d’espoir a surgit d’entre les nuages. La solution parfaite était là. Une toute petite résistance, semi immergeable, avec une faible consommation.

Résistance chauffante 27.3 ohm

Au-delà des problèmes techniques, il y a également eu quelques petits soucis lors de l’assemblage de la maquette. A part quelques problèmes de dimensionnement pour emboiter les murs entre eux et quelques ajustements de l’isolation et du plancher à la ponceuse, le vrai problème fut lors de l’impression du poteau en 3D, ou plutôt, lors de la mise en place de celui-ci pour soutenir le premier étage. Et oui car dans un souci d’organisation des taches, nous avons décidé d’imprimer le poteau quasiment en premier. Sauf qu’après un changement d’épaisseur du plafond et du sol, notre poteau faisait 1cm de trop. Il a donc fallu le redécouper proprement à la scie à métaux (finalement plutôt bien adaptée pour les poteaux en 3D).

La partie programmation n’a pas non plus toujours été une partie de plaisir. Passer une demi heure sur un problème dont la solution se trouve juste sous nos yeux n’est jamais agréable. Mais pour ça, rien de mieux que de demander de l’aide et de réfléchir à plusieurs, la solution arrive rapidement et souvent par soi même.

“On appelle ça la technique du canard en plastique. Quand tu bloques sur un problème, tu en parles à un canard en plastique et tu finis souvent par trouver la solution tout seul ! “

Nathan Gallerand

Après quelques réglages, comme le remplacement d’un tuyau qui fuit ou le réglage du servomoteur qui n’en est pas un, notre maquette était enfin prête pour la dernière étape du projet.

Chapitre 5 : Test et rendu final

Bon concrètement qu’est ce que ça donne ?

Et bien ça fonctionne plus ou moins bien, du moins, d’un point de vue physique. Sur le plan technique en revanche, tout fonctionne parfaitement. La résistance chauffante chauffe les 25cl de notre réserve d’eau de 20°C à 40°C en une dizaine de minutes, la pompe se met en route quand la température est trop basse, les ventilateurs font circuler l’air pour diminuer le taux d’humidité, et après avoir découpé les fenêtres en deux pour diminuer leur poids, le servomoteur (qui n’en ai toujours pas un) arrive à les ouvrir et les fermer.

Mais du coup, qu’est-ce qui ne marche pas ? Et bien… c’est un peu le principe même de notre maquette qui fait défaut. Pour réguler le taux d’humidité tout se passe parfaitement. En revanche les tuyaux en plastique qui transportent l’eau chaude sous le sol conduisent assez peu la chaleur, et l’eau à beau être à 40°C, la température de la pièce évolue trop peu par rapport à notre objectif de base. Malgré ça, nous sommes vraiment contents du résultat, et surtout heureux d’avoir mené à bien notre projet (jusqu’au bout). Ces 100 heures nous ont permis de découvrir plein de choses, d’apprendre à travailler en équipe, et surtout de déconnecter un peu du théorique, ou du moins de l’appliquer à la réalisation de notre projet !

Rendu final

Projet d’extrusion et de bobinage de PLA recyclé

Remerciements

Nous souhaitons tout d’abord remercier nos professeurs référents Mr Laurent Saintis et Mr Adel Haddad pour le accompagnement ainsi que Boris qui à toujours été présent au fablab pour nous donner des conseils et répondre à nos requêtes quelques fois un peu étranges.

BONJOUR !!!

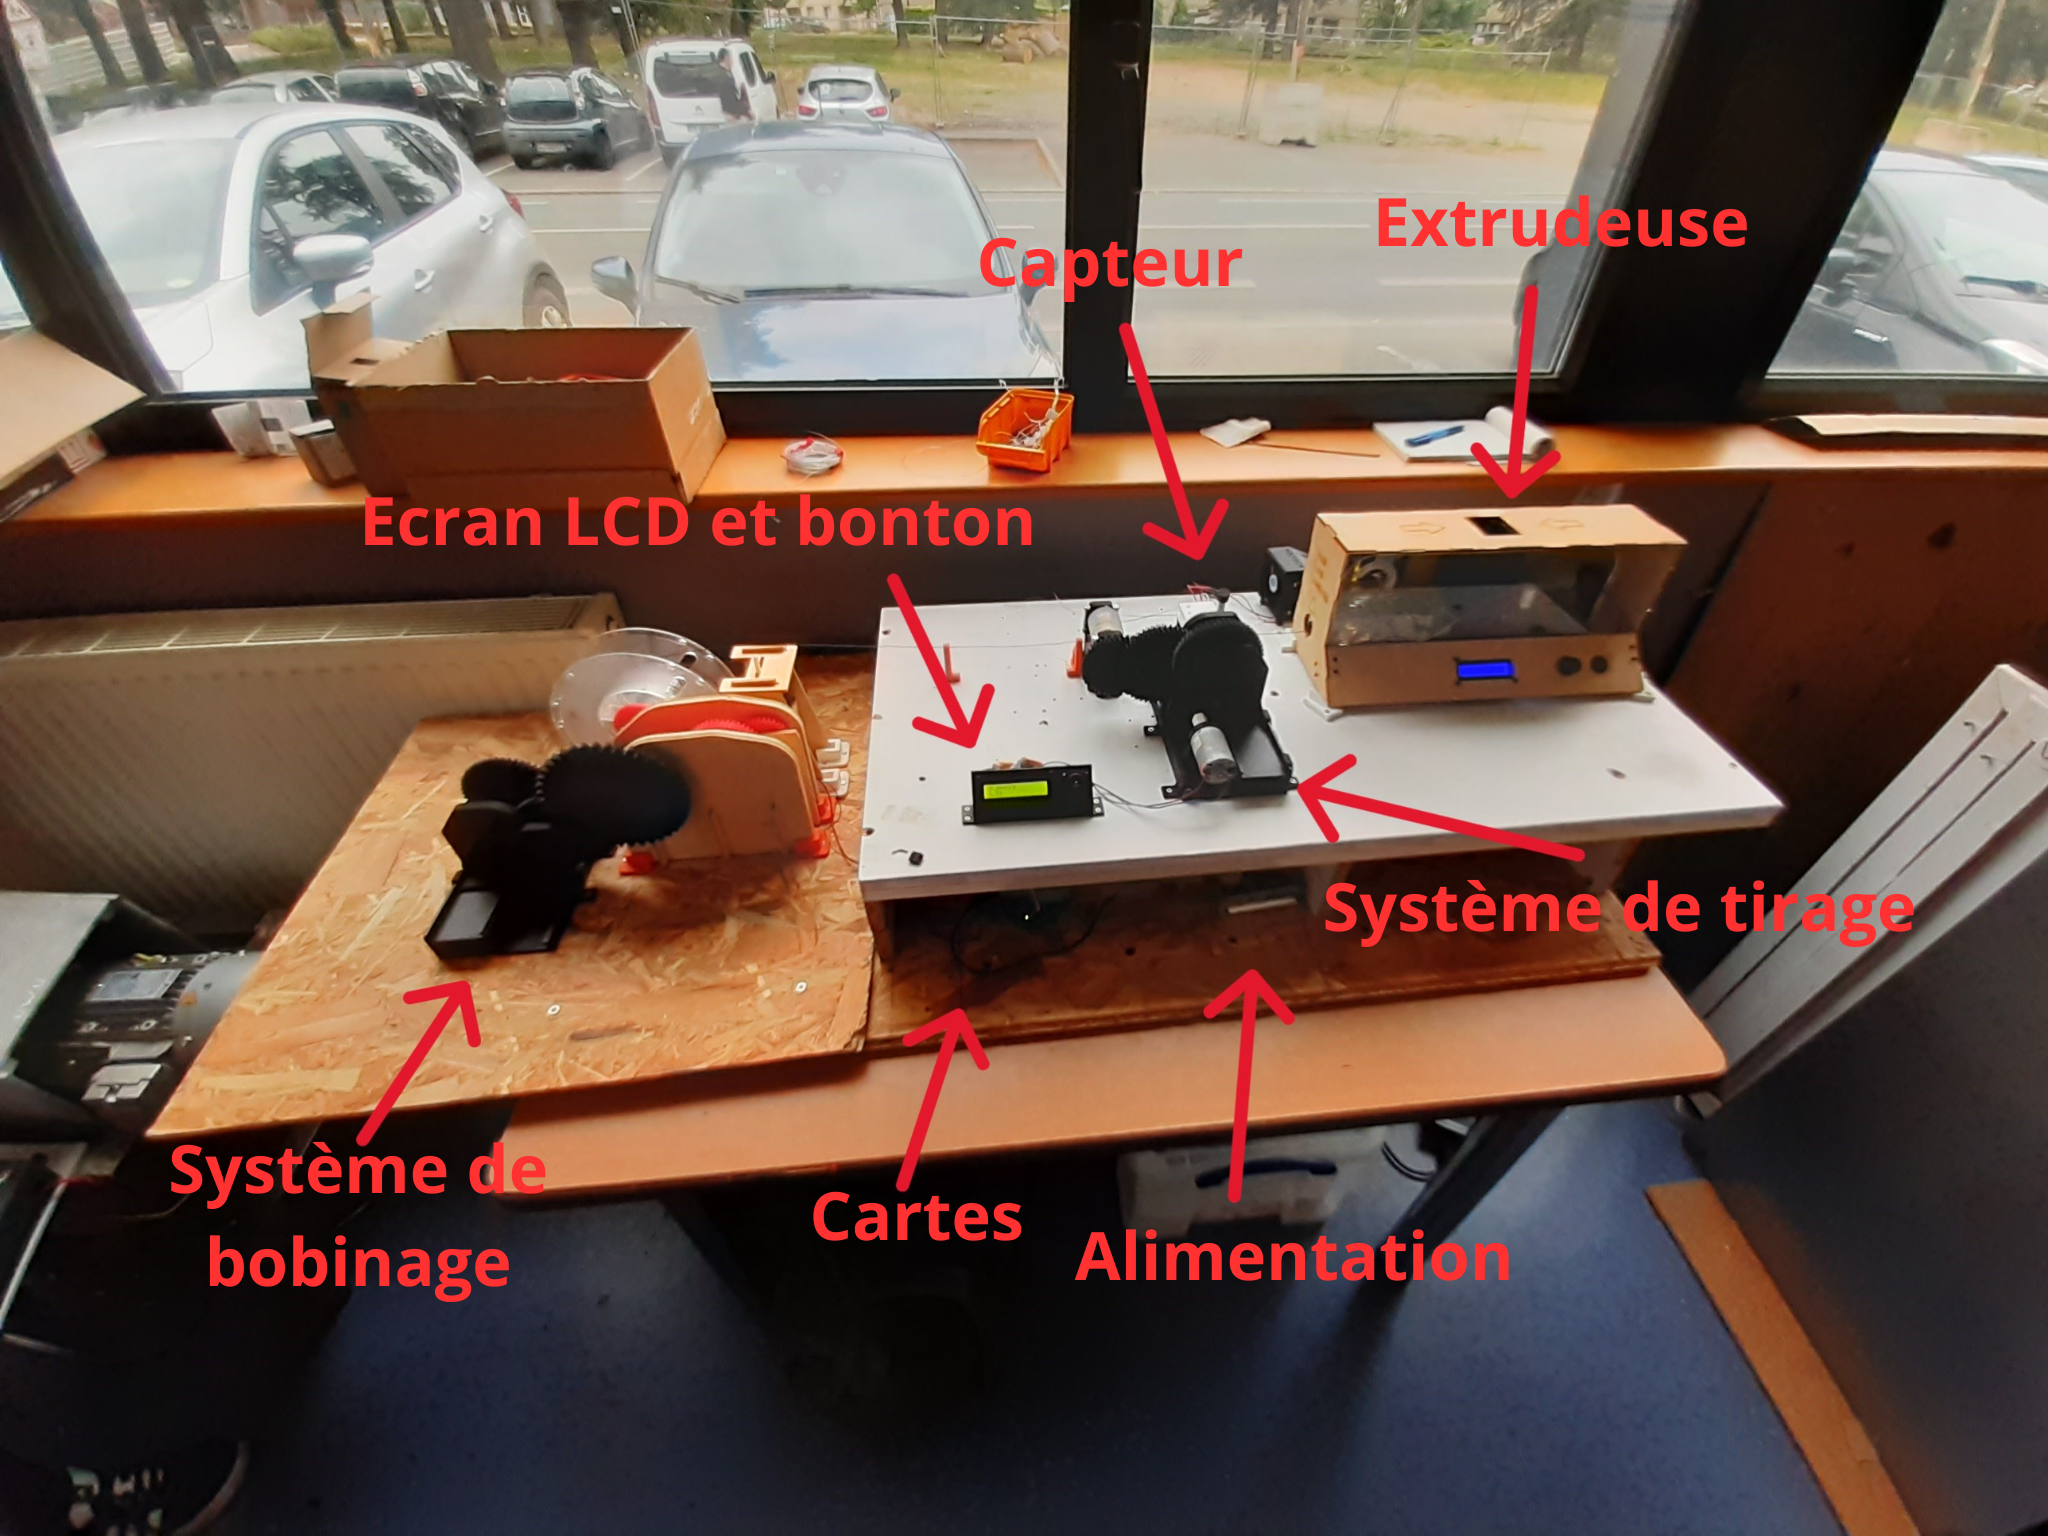
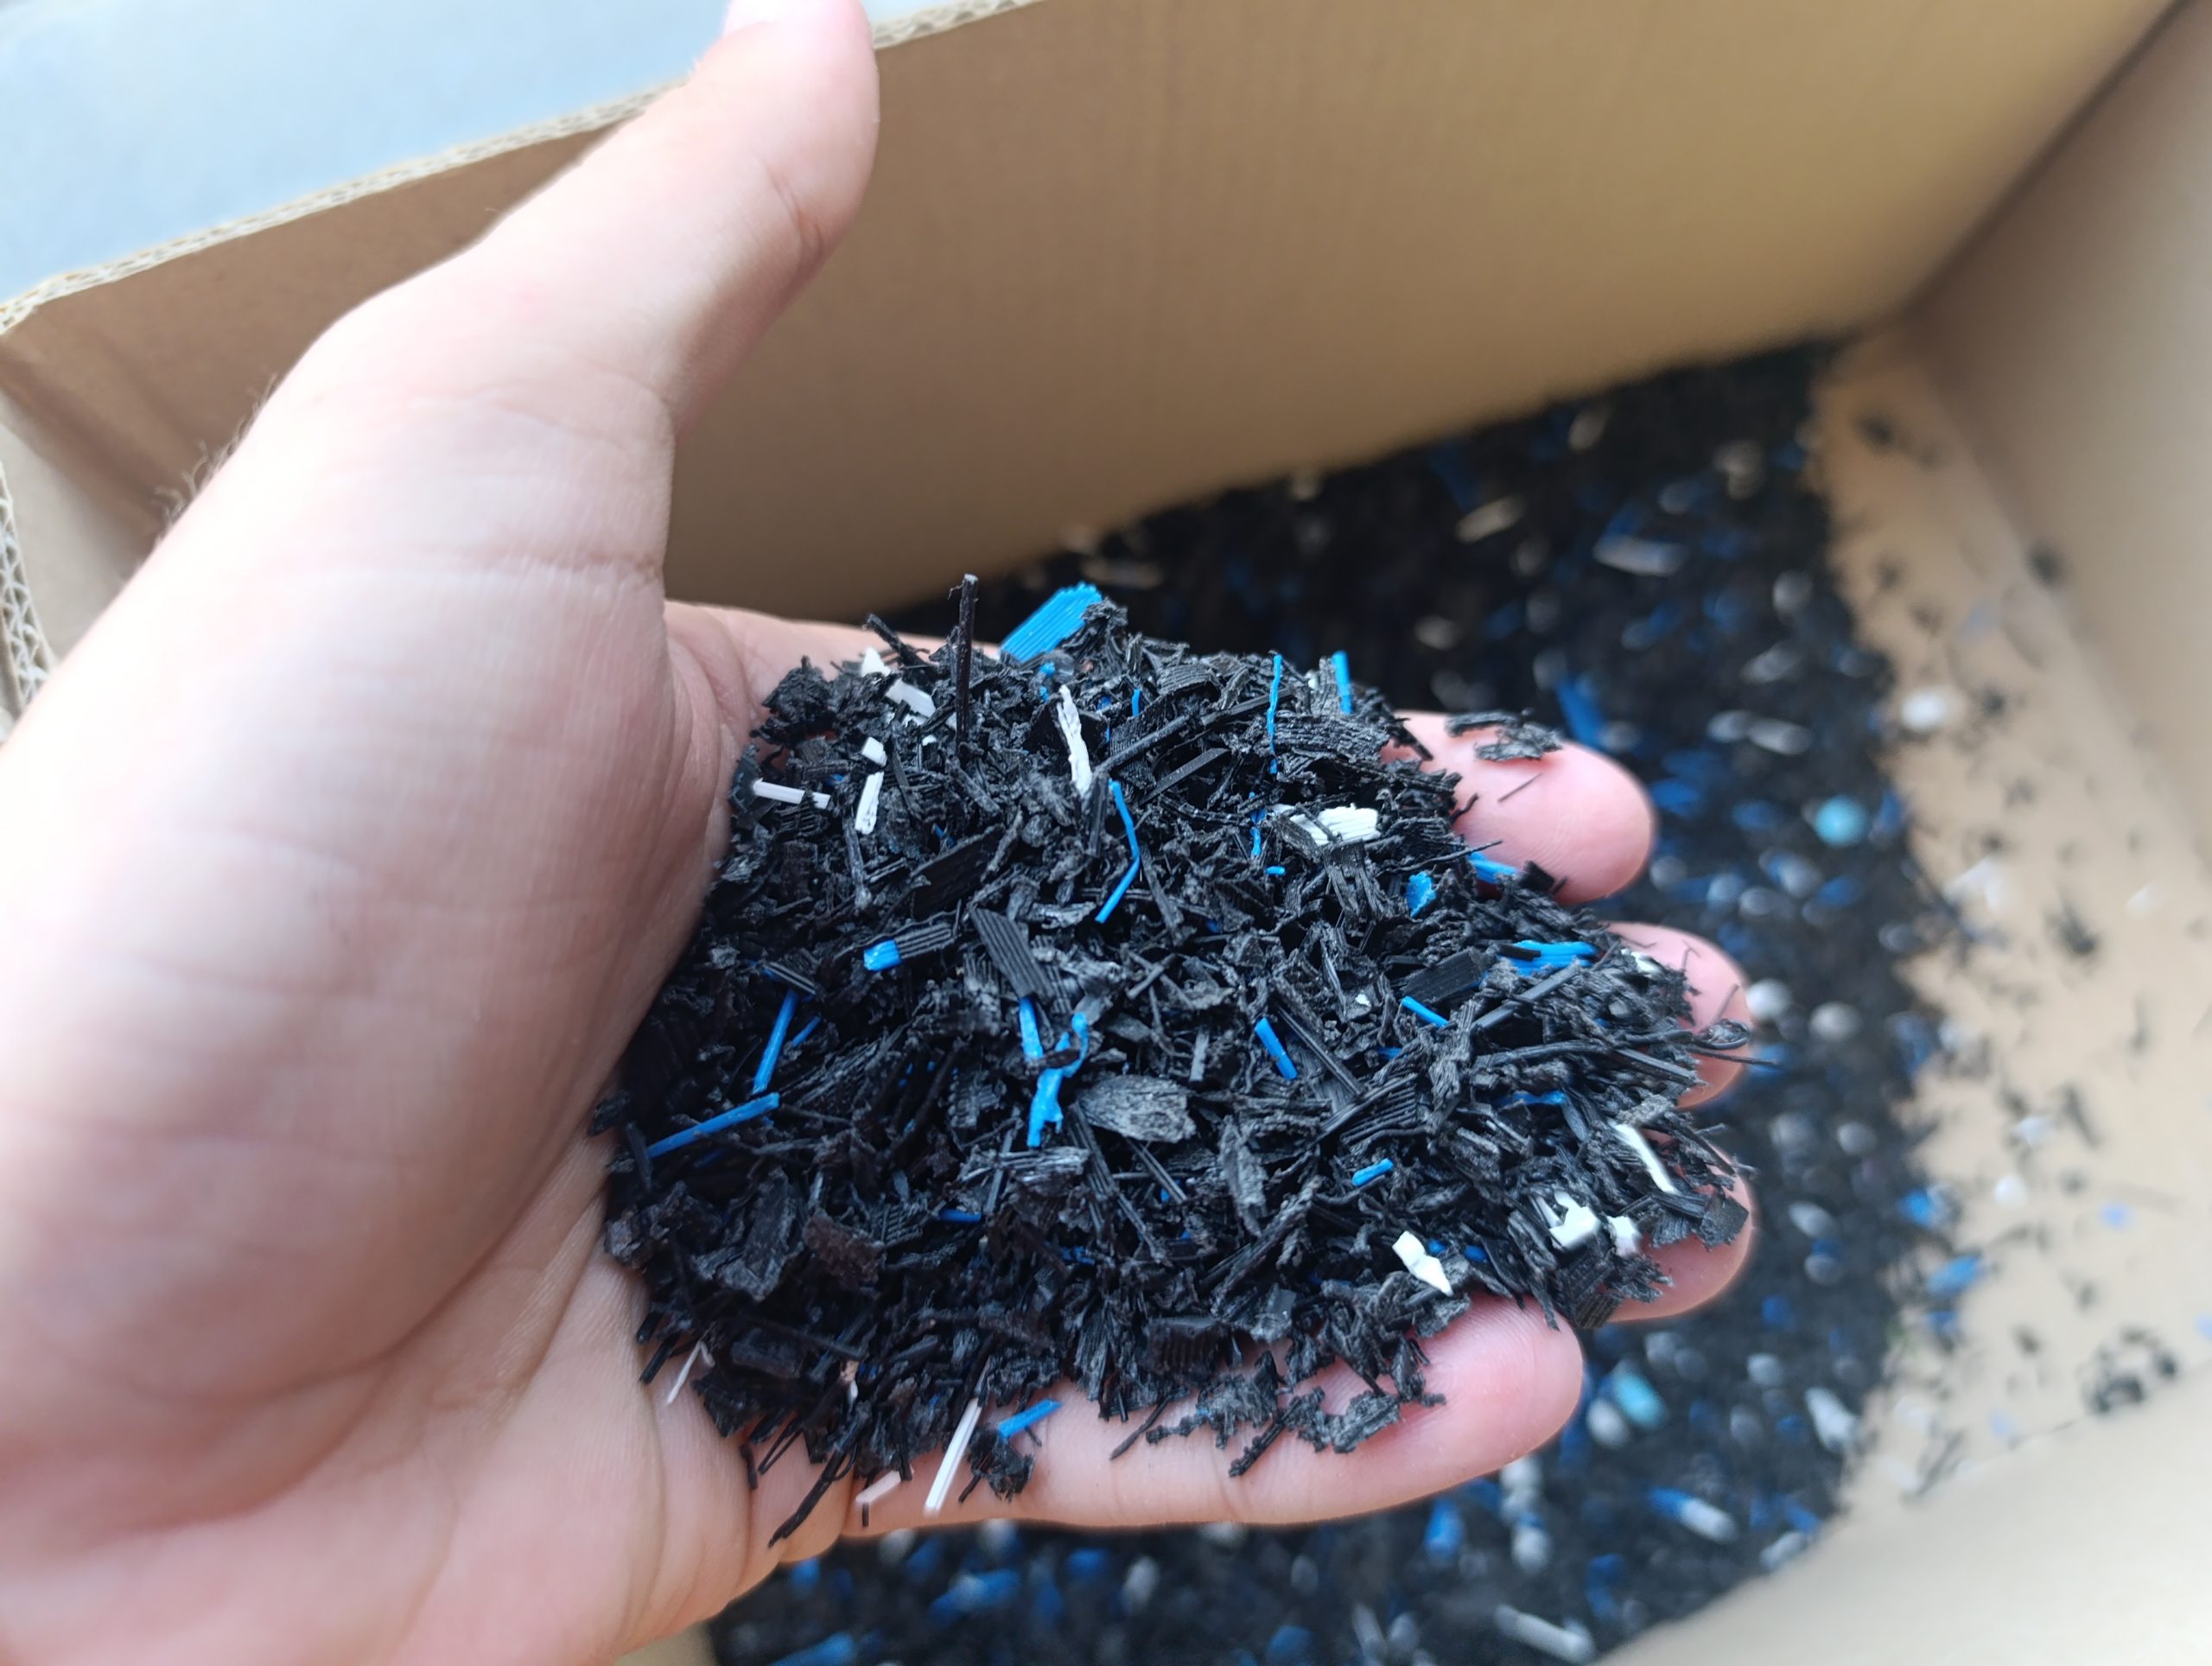
Nous sommes Eliott et Tristan, dans le cadre du projet de Peip2, nous avons travaillés sur un système qui permet de recycler les déchets d’impression 3D (supports, rebus …) pour en refaire du fil utilisable par les imprimantes du fablab de Polytech’Angers. Cette année nous avons récupéré un projet existant depuis 2019, nous ne sommes donc pas partis de zéro, l’extrudeuse avait été acheté par les élèves précédent (2023), les rouleau de tirage, les supports de bobine et tous les guides étaient encore en très bon état nous les avons donc gardé.

CONTEXTE

Au fablab de Polytech’Angers, un nombre important de pièces 3D est imprimée, ce qui génère une quantité non négligeable de rebus sans solution de recyclage. Il existe bien des machine sur le marché mais à des prix trop élevés comparé au bénéfice.

OBJECTIFS

La conception devra : 

  • Évaluer le système existant à partir de tests de fonctionnement 
  • Reconcevoir le système de tirage, 
  • Reconcevoir le système de bobinage pour contrôler au mieux la vitesse de rotation, 
  • Réaliser des tests de fonctionnements avec les éléments obtenus du broyeur. 

Si le temps le permet, plusieurs améliorations complémentaires peuvent être envisagées : 

  • Adapter l’automatisme d’asservissement du tirage de fil en fonction du diamètre mesuré, avec le nouvel extrudeur, 
  • Reconcevoir le sous-système de refroidissement. 

PRISE EN MAIN

Nous avons passé nos première séance à comprendre le système de départ c’est à dire le fonctionnement de l’extrudeur, l’utilité de chaque sous système et de chaque composant. L’extrudeur était relativement simple à comprendre, le fonctionnement est très instinctif, il suffit de l’allumer, de régler la température souhaité puis de saisir la vitesse de rotation de la vis sachant que ces deux paramètres peuvent êtres modifiés à tout moment une fois la machine en marche.

Nous avons ensuite tenté de mettre en marche les moteurs faisant fonctionner les systèmes de tirage et de bobinage malheureusement les engrenages n’ont pas bougé d’un millimètre. C’est ainsi que nous avons fait face à notre premier problème majeur…

ALIMENTATION DES MOTEURS

Afin régler ce premier problème, il a d’abord fallu chercher la panne ce qui nous à pris quelques heures pour conclure sur une alimentation défectueuse. Il nous a donc fallu commander une alimentation neuve pour les moteurs en respectant le voltage (12V) et ampérage(1.5A).

En attendant l’arrivé de la nouvelle alimentation, nous avons branché les moteurs sur une alimentation moins performante pour effectuer des tests, avec ces tests nous avons découvert un nouveau problème : le bruit excessif des réducteurs. Les groupes précédents avaient utilisé des réducteurs planétaires, ces réducteurs sont complexes techniquement mais beaucoup trop bruyants, nous avons donc décidé de concevoir des nouveaux réducteurs pour les systèmes de tirage et de bobinage.

LES RÉDUCTEURS

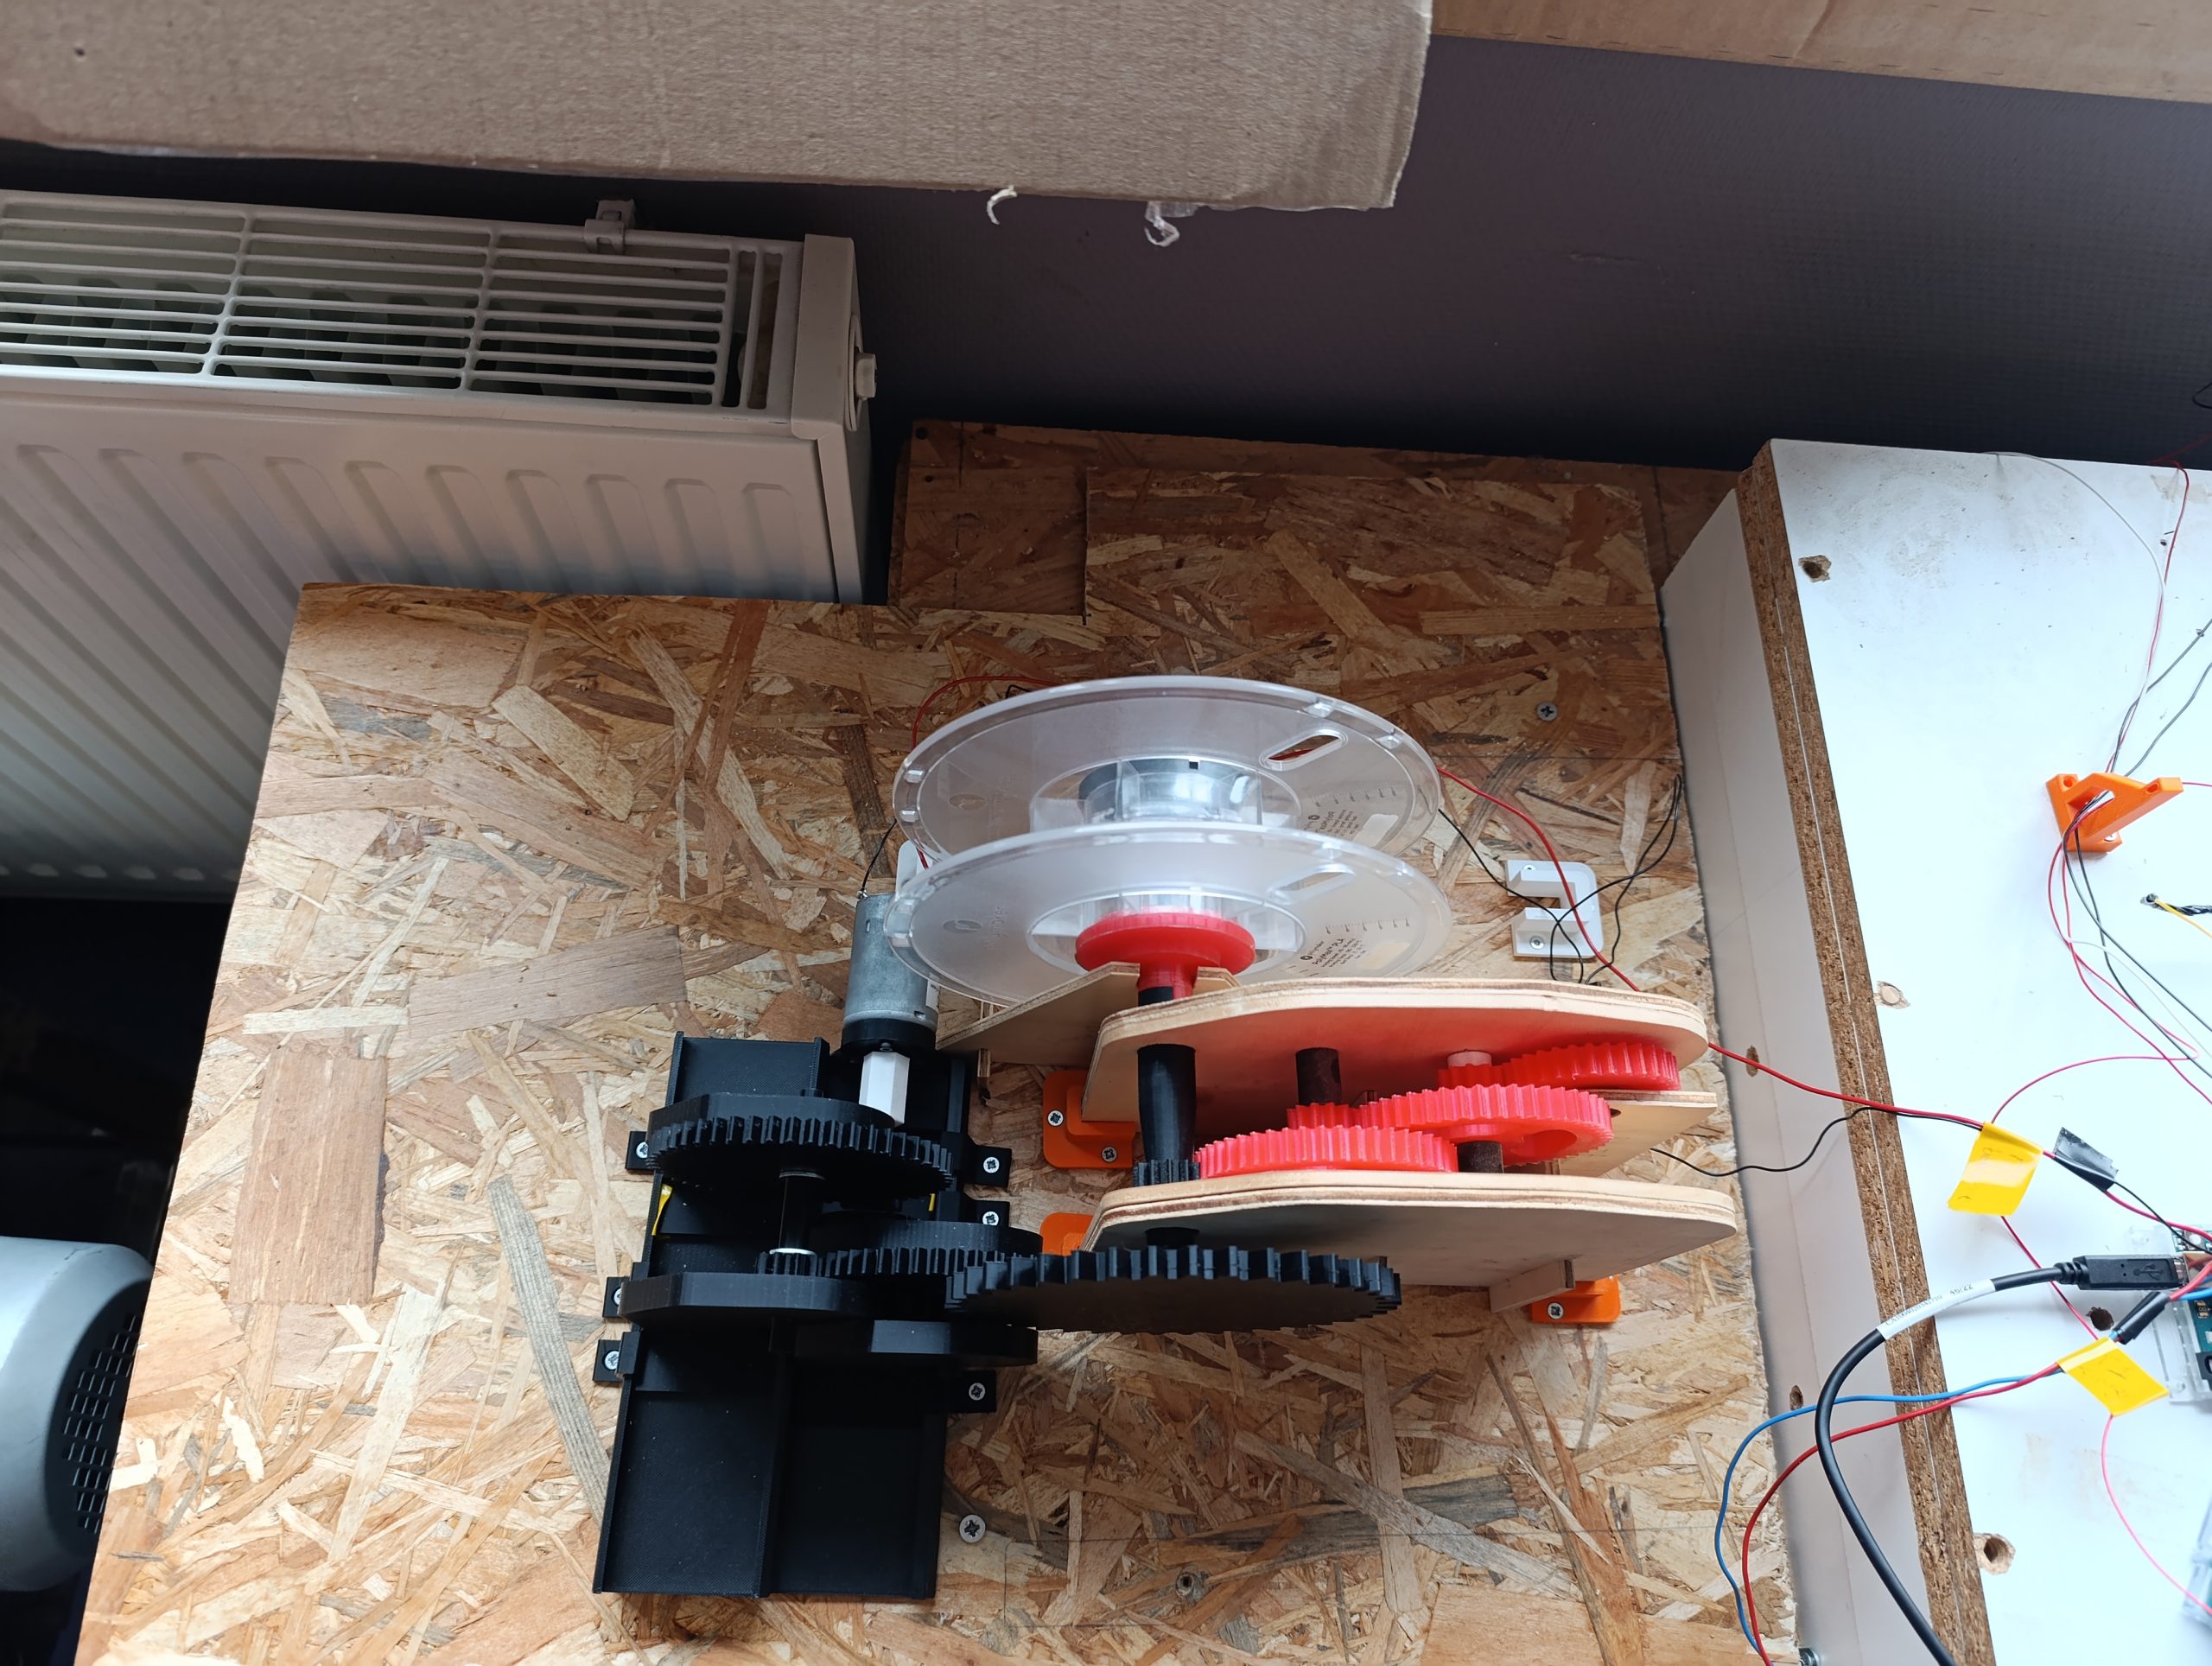
système de bobinage

Nous avons réfléchi à de nouveaux réducteurs 1/100, pour concevoir de tels systèmes, nous avons du penser à plusieurs paramètre tel que le module de chaque engrenage, comment relier les axes aux moteurs et à la sortie des systèmes, la manière de maintenir guider les axes, etc.

Les roues dentées sont donc glissé sur des axes et entraines la rotation par un méplat, les axes sont tenus par des supports en P qui sont eux mêmes glissé sur deux rails de niveau différents. L’ensemble du système est fixé à la table par des support en forme de crochets qui servent aussi à empêché les support de glisser sur leurs rails. Les supports aillant un certain jeu sur le rail nous les avons calés avec des morceaux d’adhésif pliés qui nous permettent de les maintenir tout en pouvant les retirer si besoin.

Une fois les réducteurs imprimés et montés, nous avons pu nous attaquer à la partie programmation de l’automatisation du système général.

AUTOMATISATION DU SYSTÈME

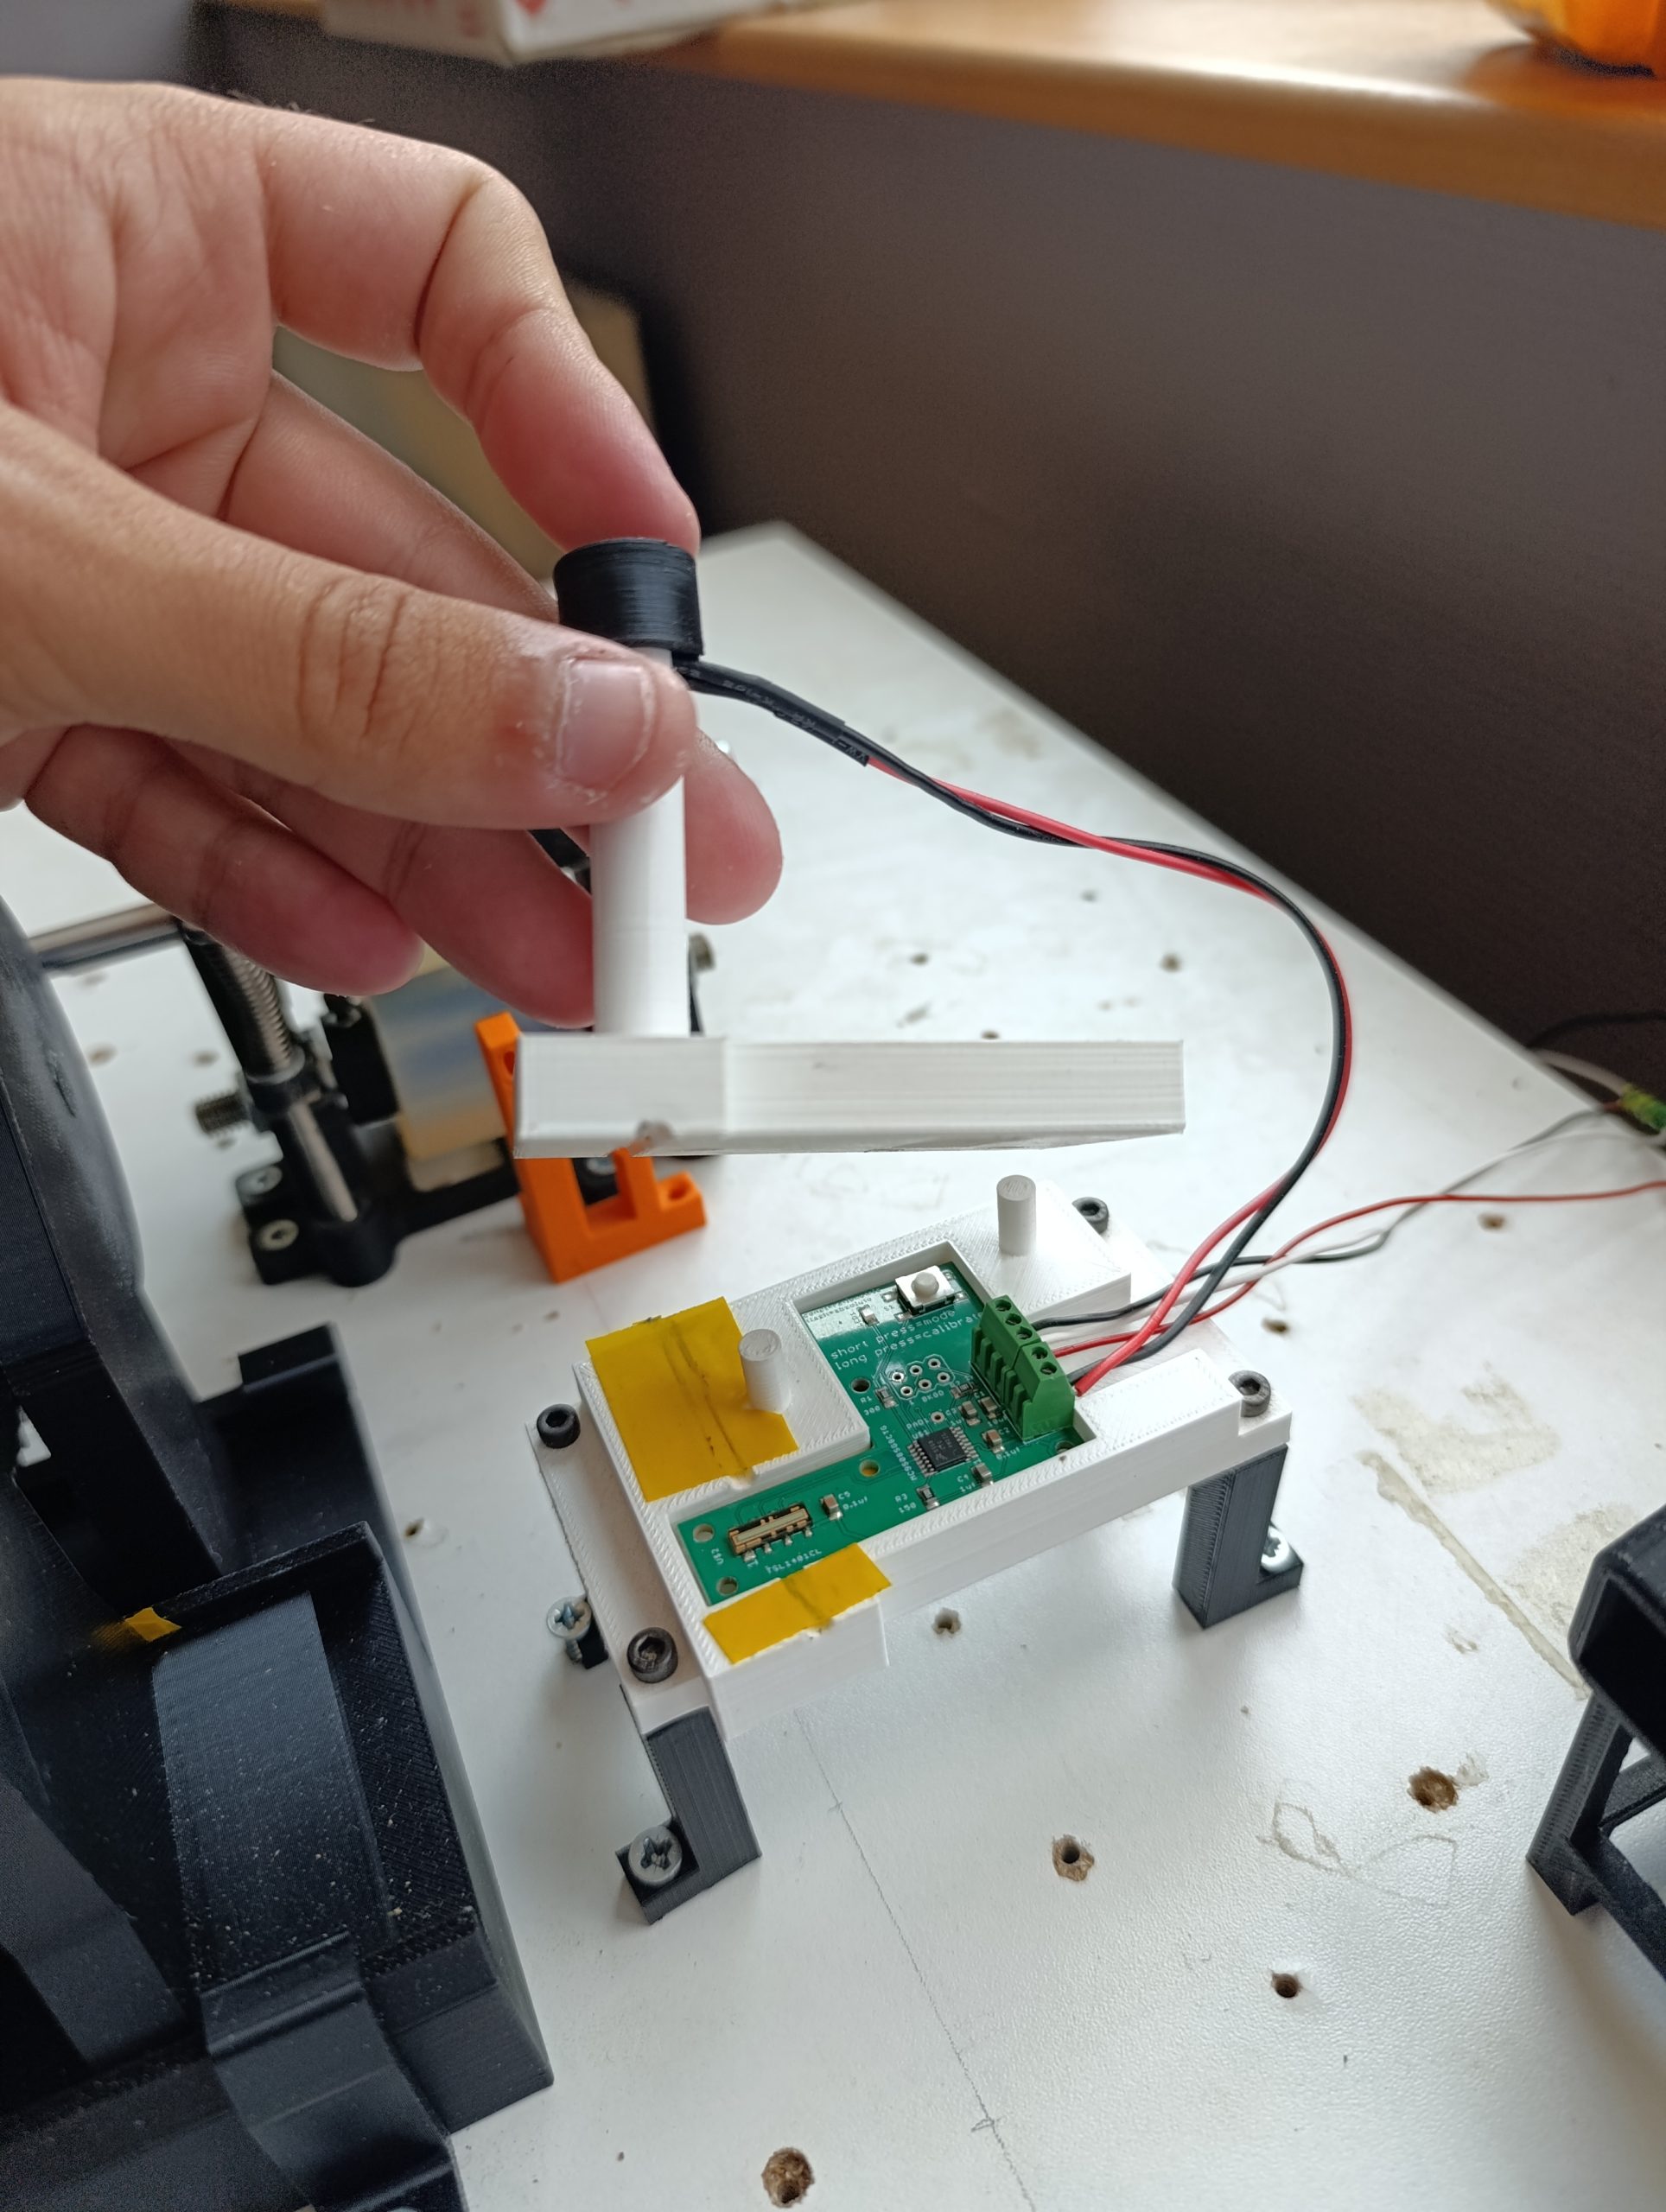
capteur de diamètre

Le but principal de notre projet est de produire un fil utilisable par les imprimantes 3D, pour cela il faut respecter un diamètre constant de 1.75mm, ainsi nous devons coder un régulateur de vitesse de tirage en fonction du diamètre du fil. Nous avons commencé par déplacer le capteur d’épaisseur entre l’extrudeuse et les rouleaux de tirage, nous l’avons ensuite câblé sur la carte arduino et programmé pour récupérer des valeurs exploitables, seulement nous avons constaté un bruit électrique dans le capteur ce qui nous a obligé à lisser les valeurs avec une moyenne sur cent diamètres pour avoir un diamètre mesuré stable et exploitable par le régulateur.
Pour réguler le diamètre nous avons utilisé une bibliothèque arduino appelé PID (potentielle intégrale dérivée). Le principe des bibliothèques en arduino est de ne pas avoir à coder un système complexe, on peut ainsi entrer les paramètres souhaités et la bibliothèque s’occupe des calculs, nous lui avons indiqué des constantes de régulations, notre diamètre cible, l’adresse du diamètre mesuré et des bornes de vitesse pour éviter qu’il devienne instable et casse les moteurs.

Nous n’avons pas pu finaliser le réglage du régulateur pour le plastique PLA car le matériaux est trop instable.

INSTABILITÉ DU PLA

Nous avons eu du mal à trouver la bonne température de fusion du PLA, si il est trop fondu il est trop malléable et trop collant si il est juste au dessus de la bonne température il est trop granuleux et si il est en dessous il devient trop fragile. Il a donc été difficile de trouver la bonne température et une fois celle si trouvé nous avons eu un problème de capteur, il nous a lâché et ne délivrait plus aucune valeur ce qui rend notre projet inabouti et notre écran inutile.

INTERFACE HOMME / MACHINE

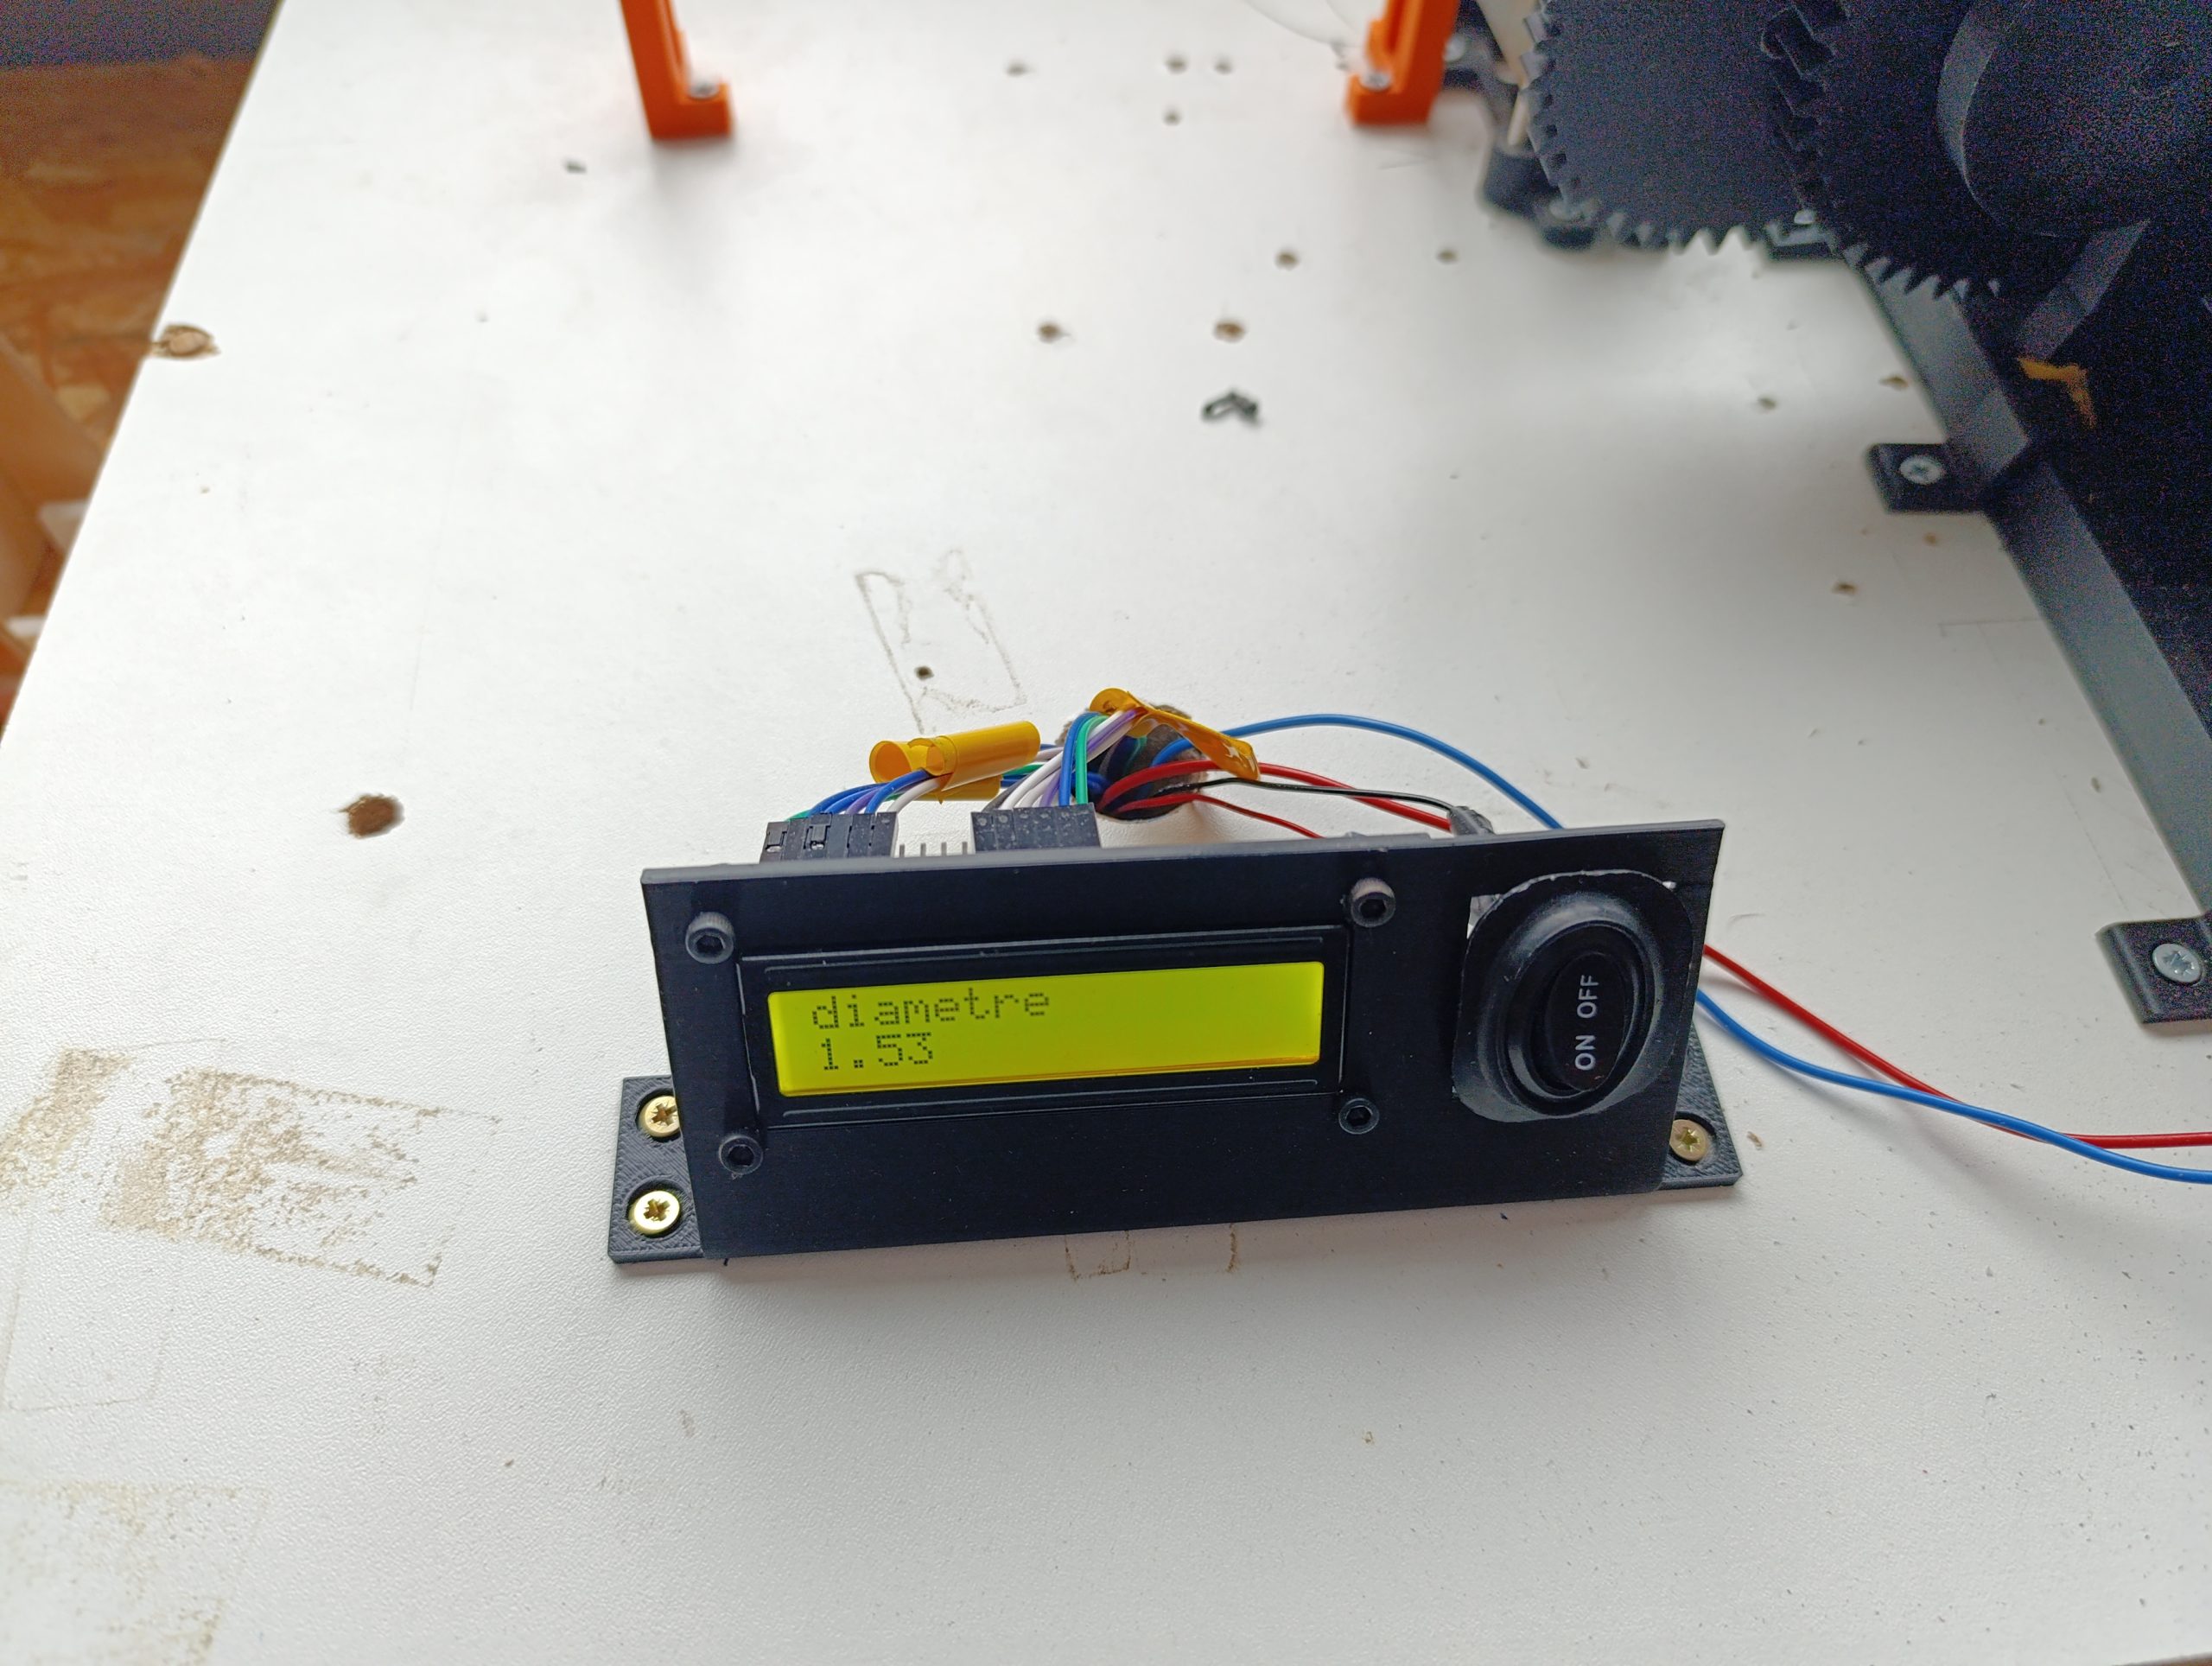
interface (écran LCD et bouton ON/OFF)

Pour être au courant de ce qu’il ce passe dans le système nous avons eu l’idée d’installer un écran LCD qui affiche le diamètre mesuré du fil nous avons installé cet écran sur un support avec un interrupteur permettant d’allumer et éteindre les moteurs, pour éviter de faire du bruit inutilement et pour les arrêts d’urgence plus pratiques.

Une fois tous ces petits problèmes réglés, nous avons pu lancer le tirage d’un fil mais l’extrudeur à commencé à avoir du mal à tourner.

NETTOYAGE DE L’EXTRUDEUR

premier nettoyage de l’extrudeur

Nous avons entrepris de démonter entièrement l’extrudeur pour retirer les éventuels bouchons de plastiques qui pouvaient bloquer la vis. Nous avons opéré au décapeur thermique pour retirer la vis et vider le conduit. Une fois la machine remontée la vis ne tournait toujours pas normalement, après analyse il s’est avéré qu’elle n’était plus fixé correctement à l’arbre moteur, c’est donc en refixant tous les composants que nous avons pu réparer l’extrudeur

FIN DU PROJET

Nous sommes ainsi arrivé à la fin de notre période de projets, nous allons maintenant le présenter aux élèves de Peip1 et au personnel de l’école, nous leur présenterons un projet certes peut fonctionnel mais avec beaucoup de travail de fait. Nous passons alors le flambeau aux prochains groupes à passer sur ce projet dans les années à venir …

Drive N’ Dash

Un peu de contexte…

Vous souvenez-vous de ces moments, enfant, sur la banquette arrière, un volant en plastique entre les mains, imitant les grands au volant ?

Et si vous pouviez revivre cette sensation… mais cette fois, pour de vrai, face à un autre joueur, dans un jeu de voitures palpitant ?

Notre équipe :

Nous sommes un groupe de trois étudiants, Ronan, Thomas et Corentin en PEIP2 à Polytech Angers, tutorés par notre enseignant Maxime KACHIT.

Le principe du jeu :

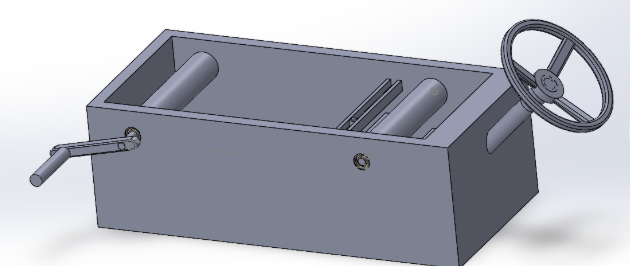
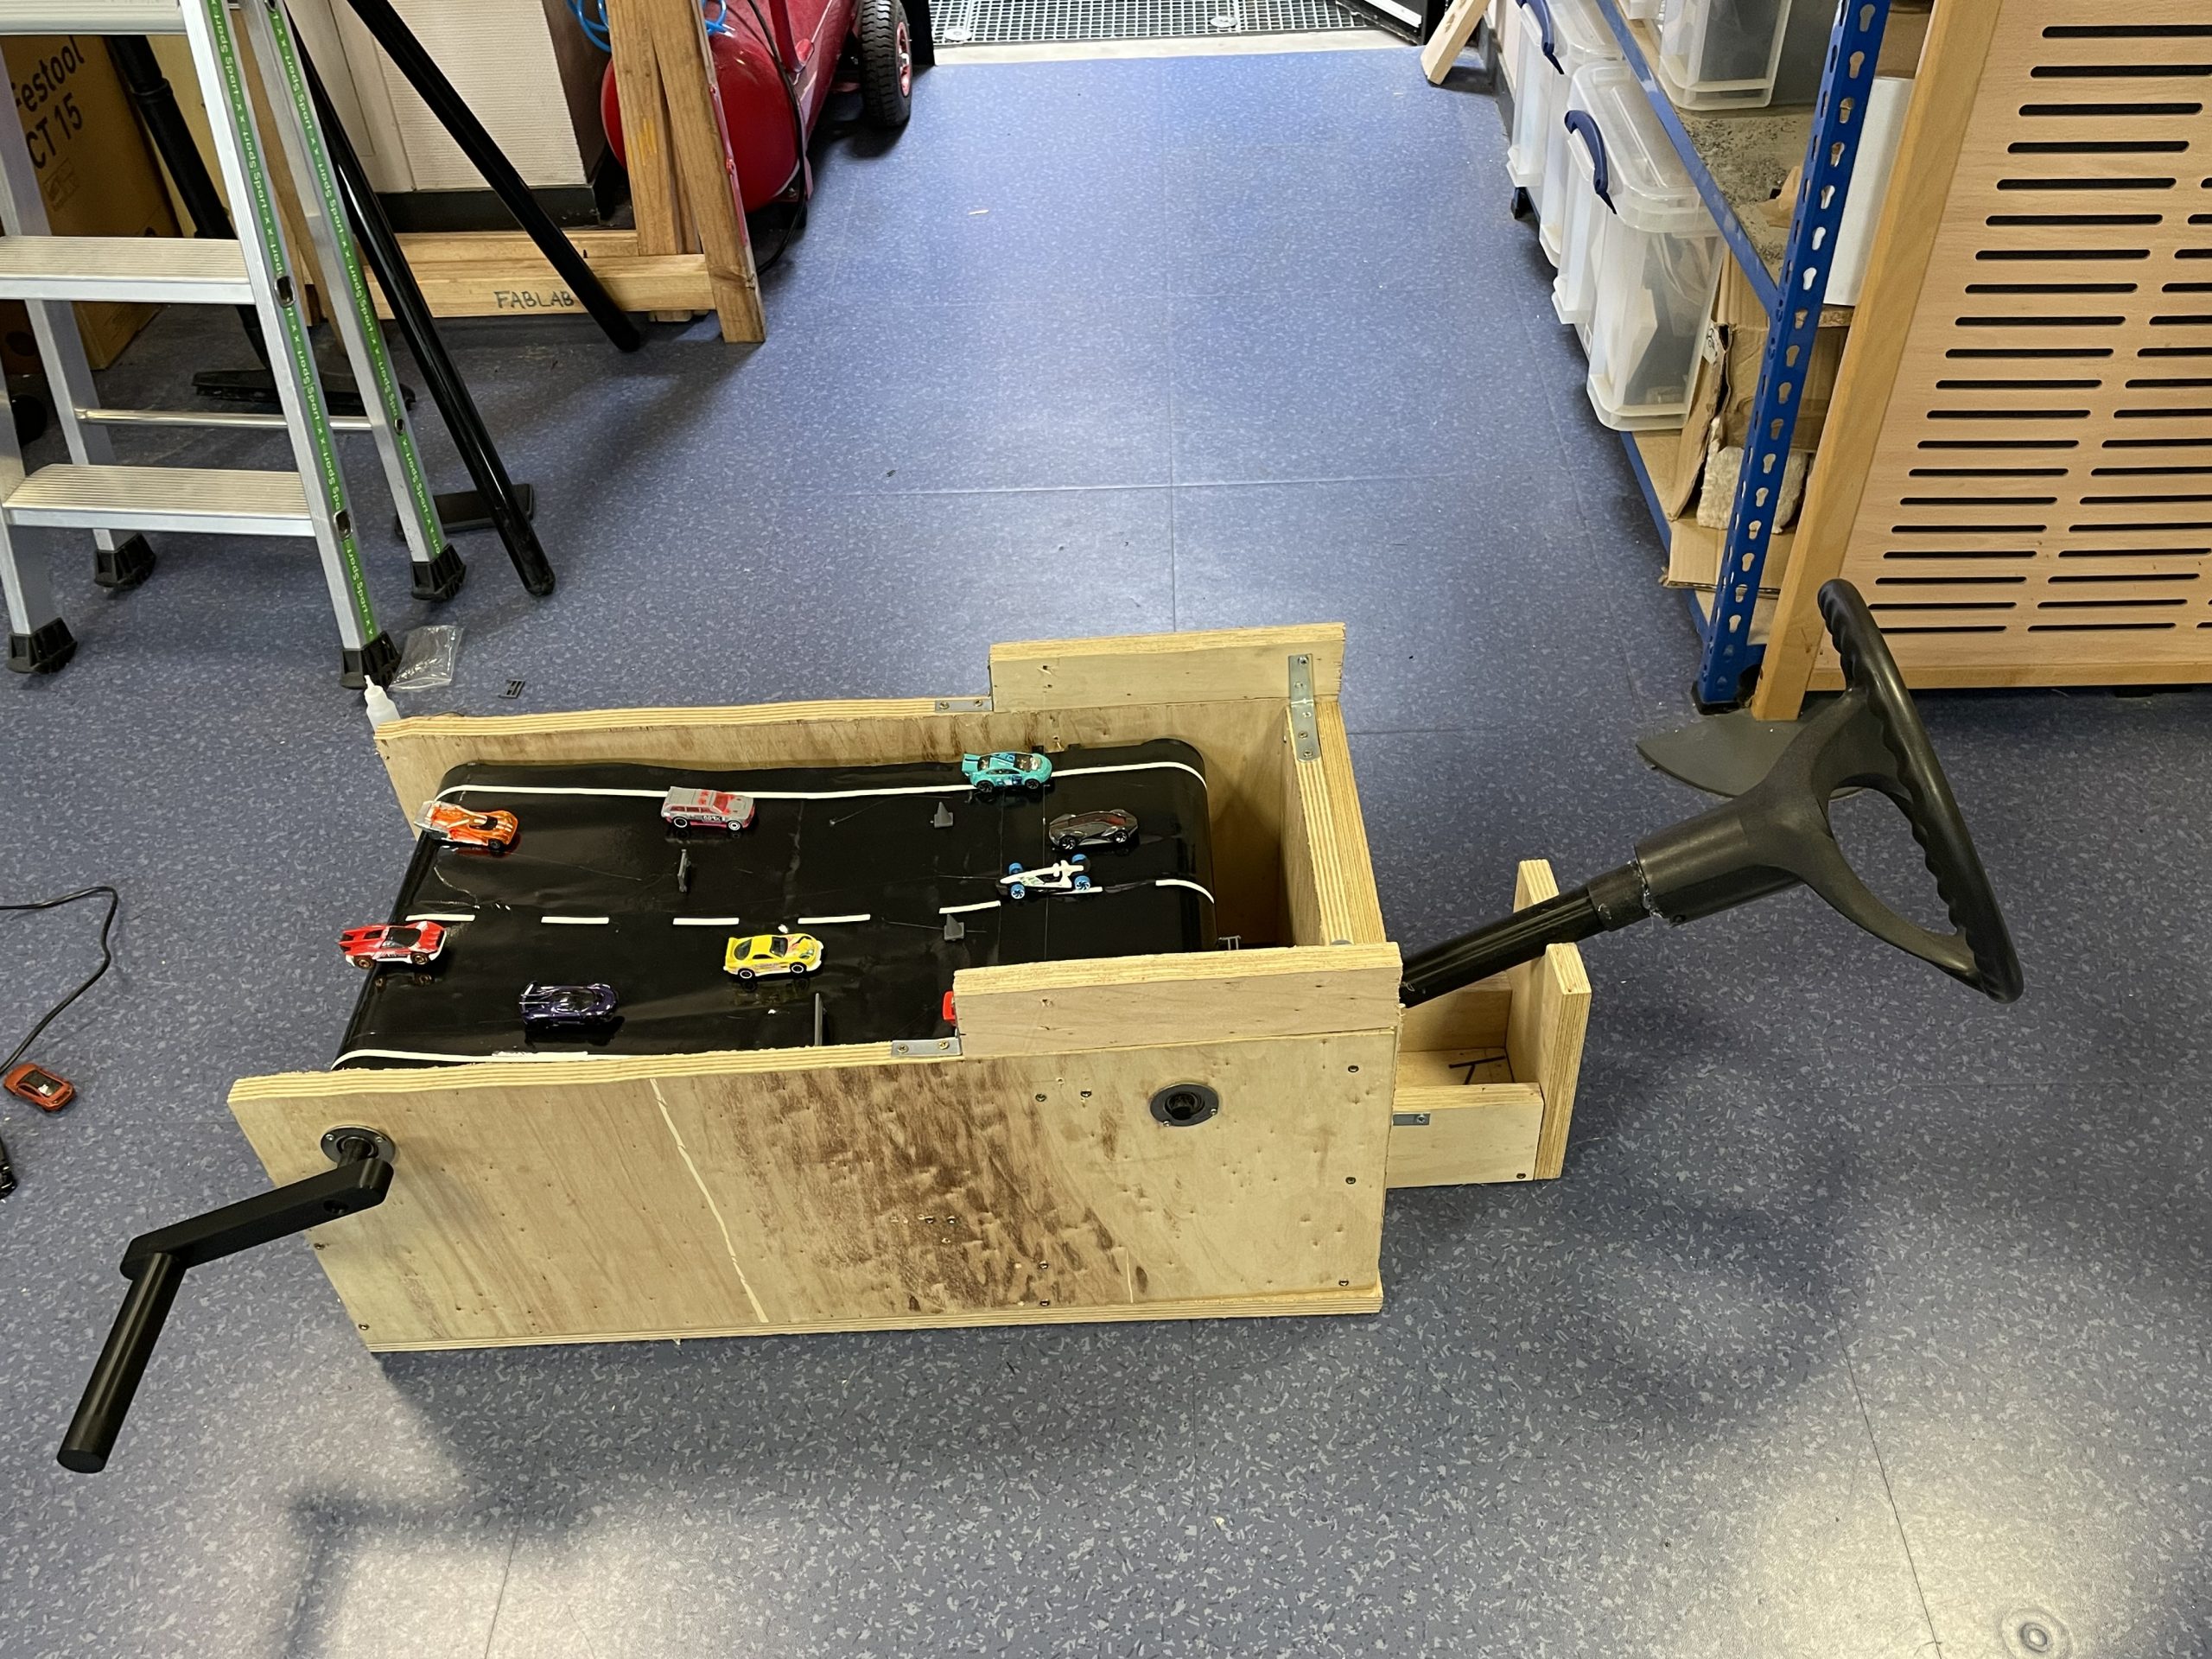
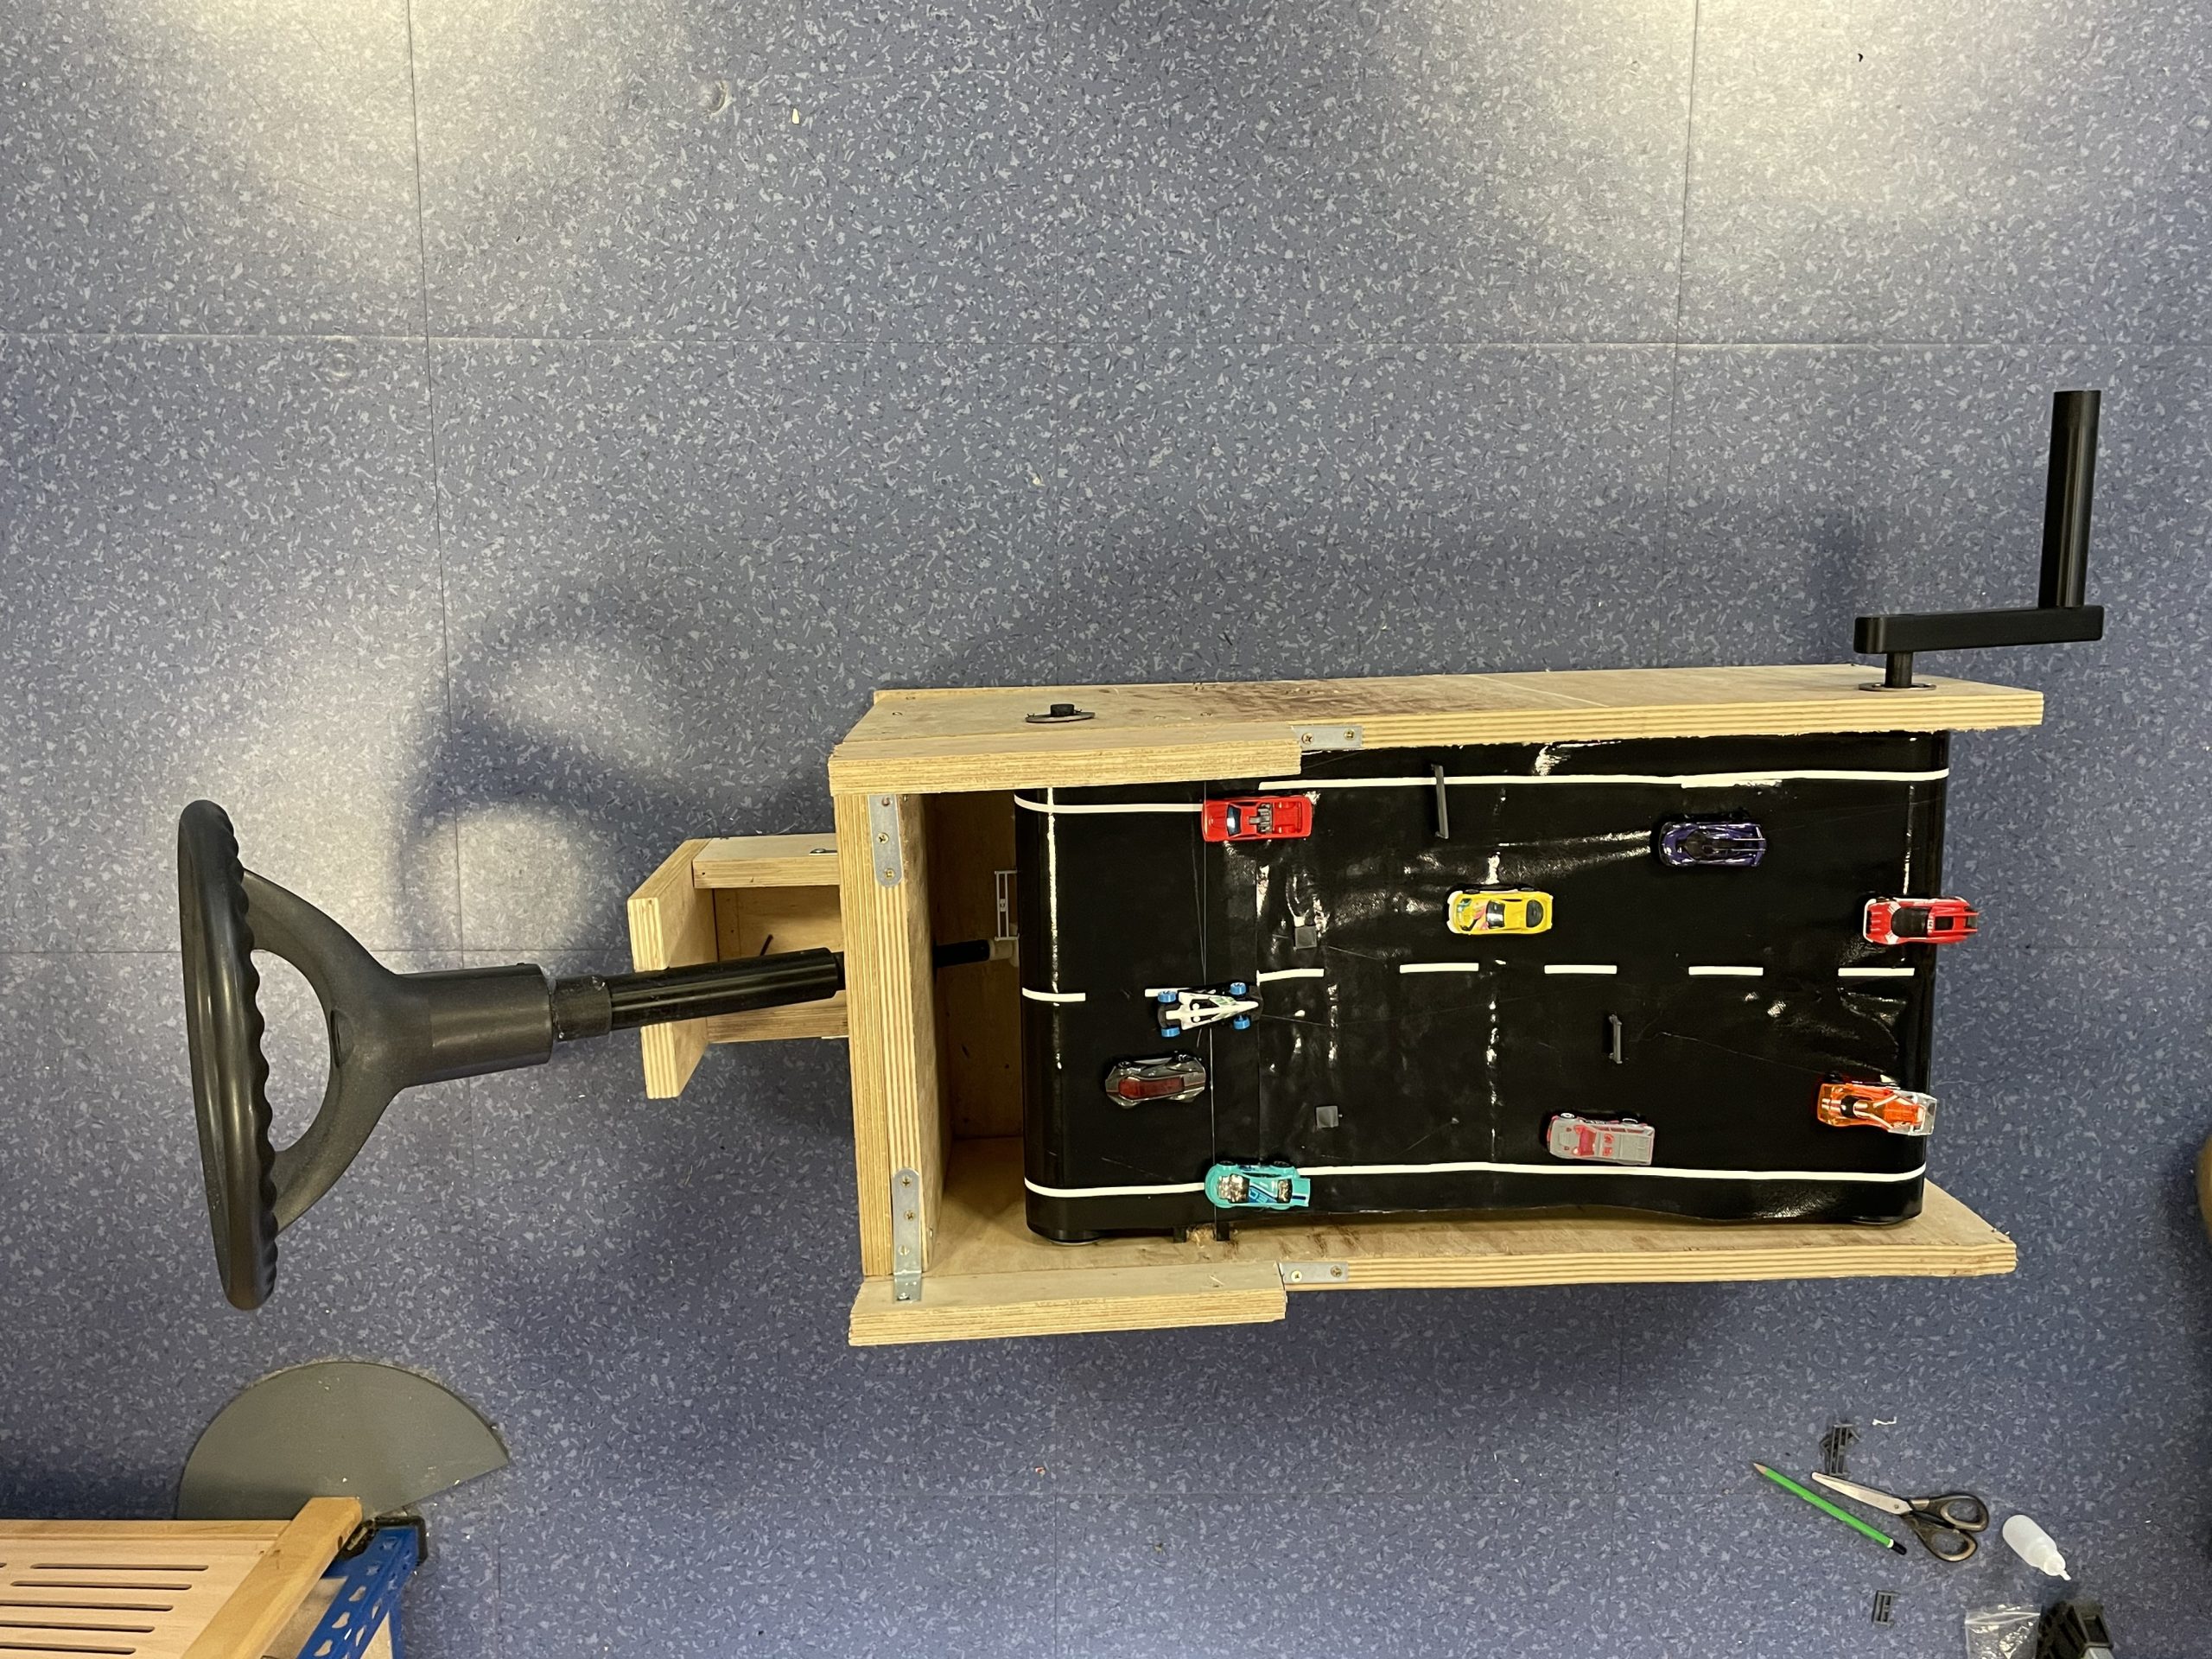
L’objectif est simple, le premier joueur ayant un volant entre ses mains, doit piloter un véhicule aiguillé par un aimant afin d’éviter toutes sortes d’obstacles (cônes, voitures, barrières) apparaissant en travers de sa route. De son côté, le deuxième joueur est chargé de la rotation du tapis, sur lesquels sont positionnés les obstacles, grâce à une manivelle. Son objectif est alors de faire varier la vitesse de rotation pour créer des incertitudes chez son vis-à-vis et ainsi commettre une collision entre le véhicule et les obstacles.

Fonctionnement de notre projet terminé

Pourquoi ce projet ?

Nous voulions un projet à la fois ludique et bien ancré dans la mécanique et la conception de systèmes, des domaines que l’on approfondira durant notre cycle ingénieur. Ce projet nous a alors semblé une évidence, d’autant plus qu’il est difficile de refuser un “jeu” lorsqu’on apprend qu’il représente 100 heures de travail.

Le départ du projet :

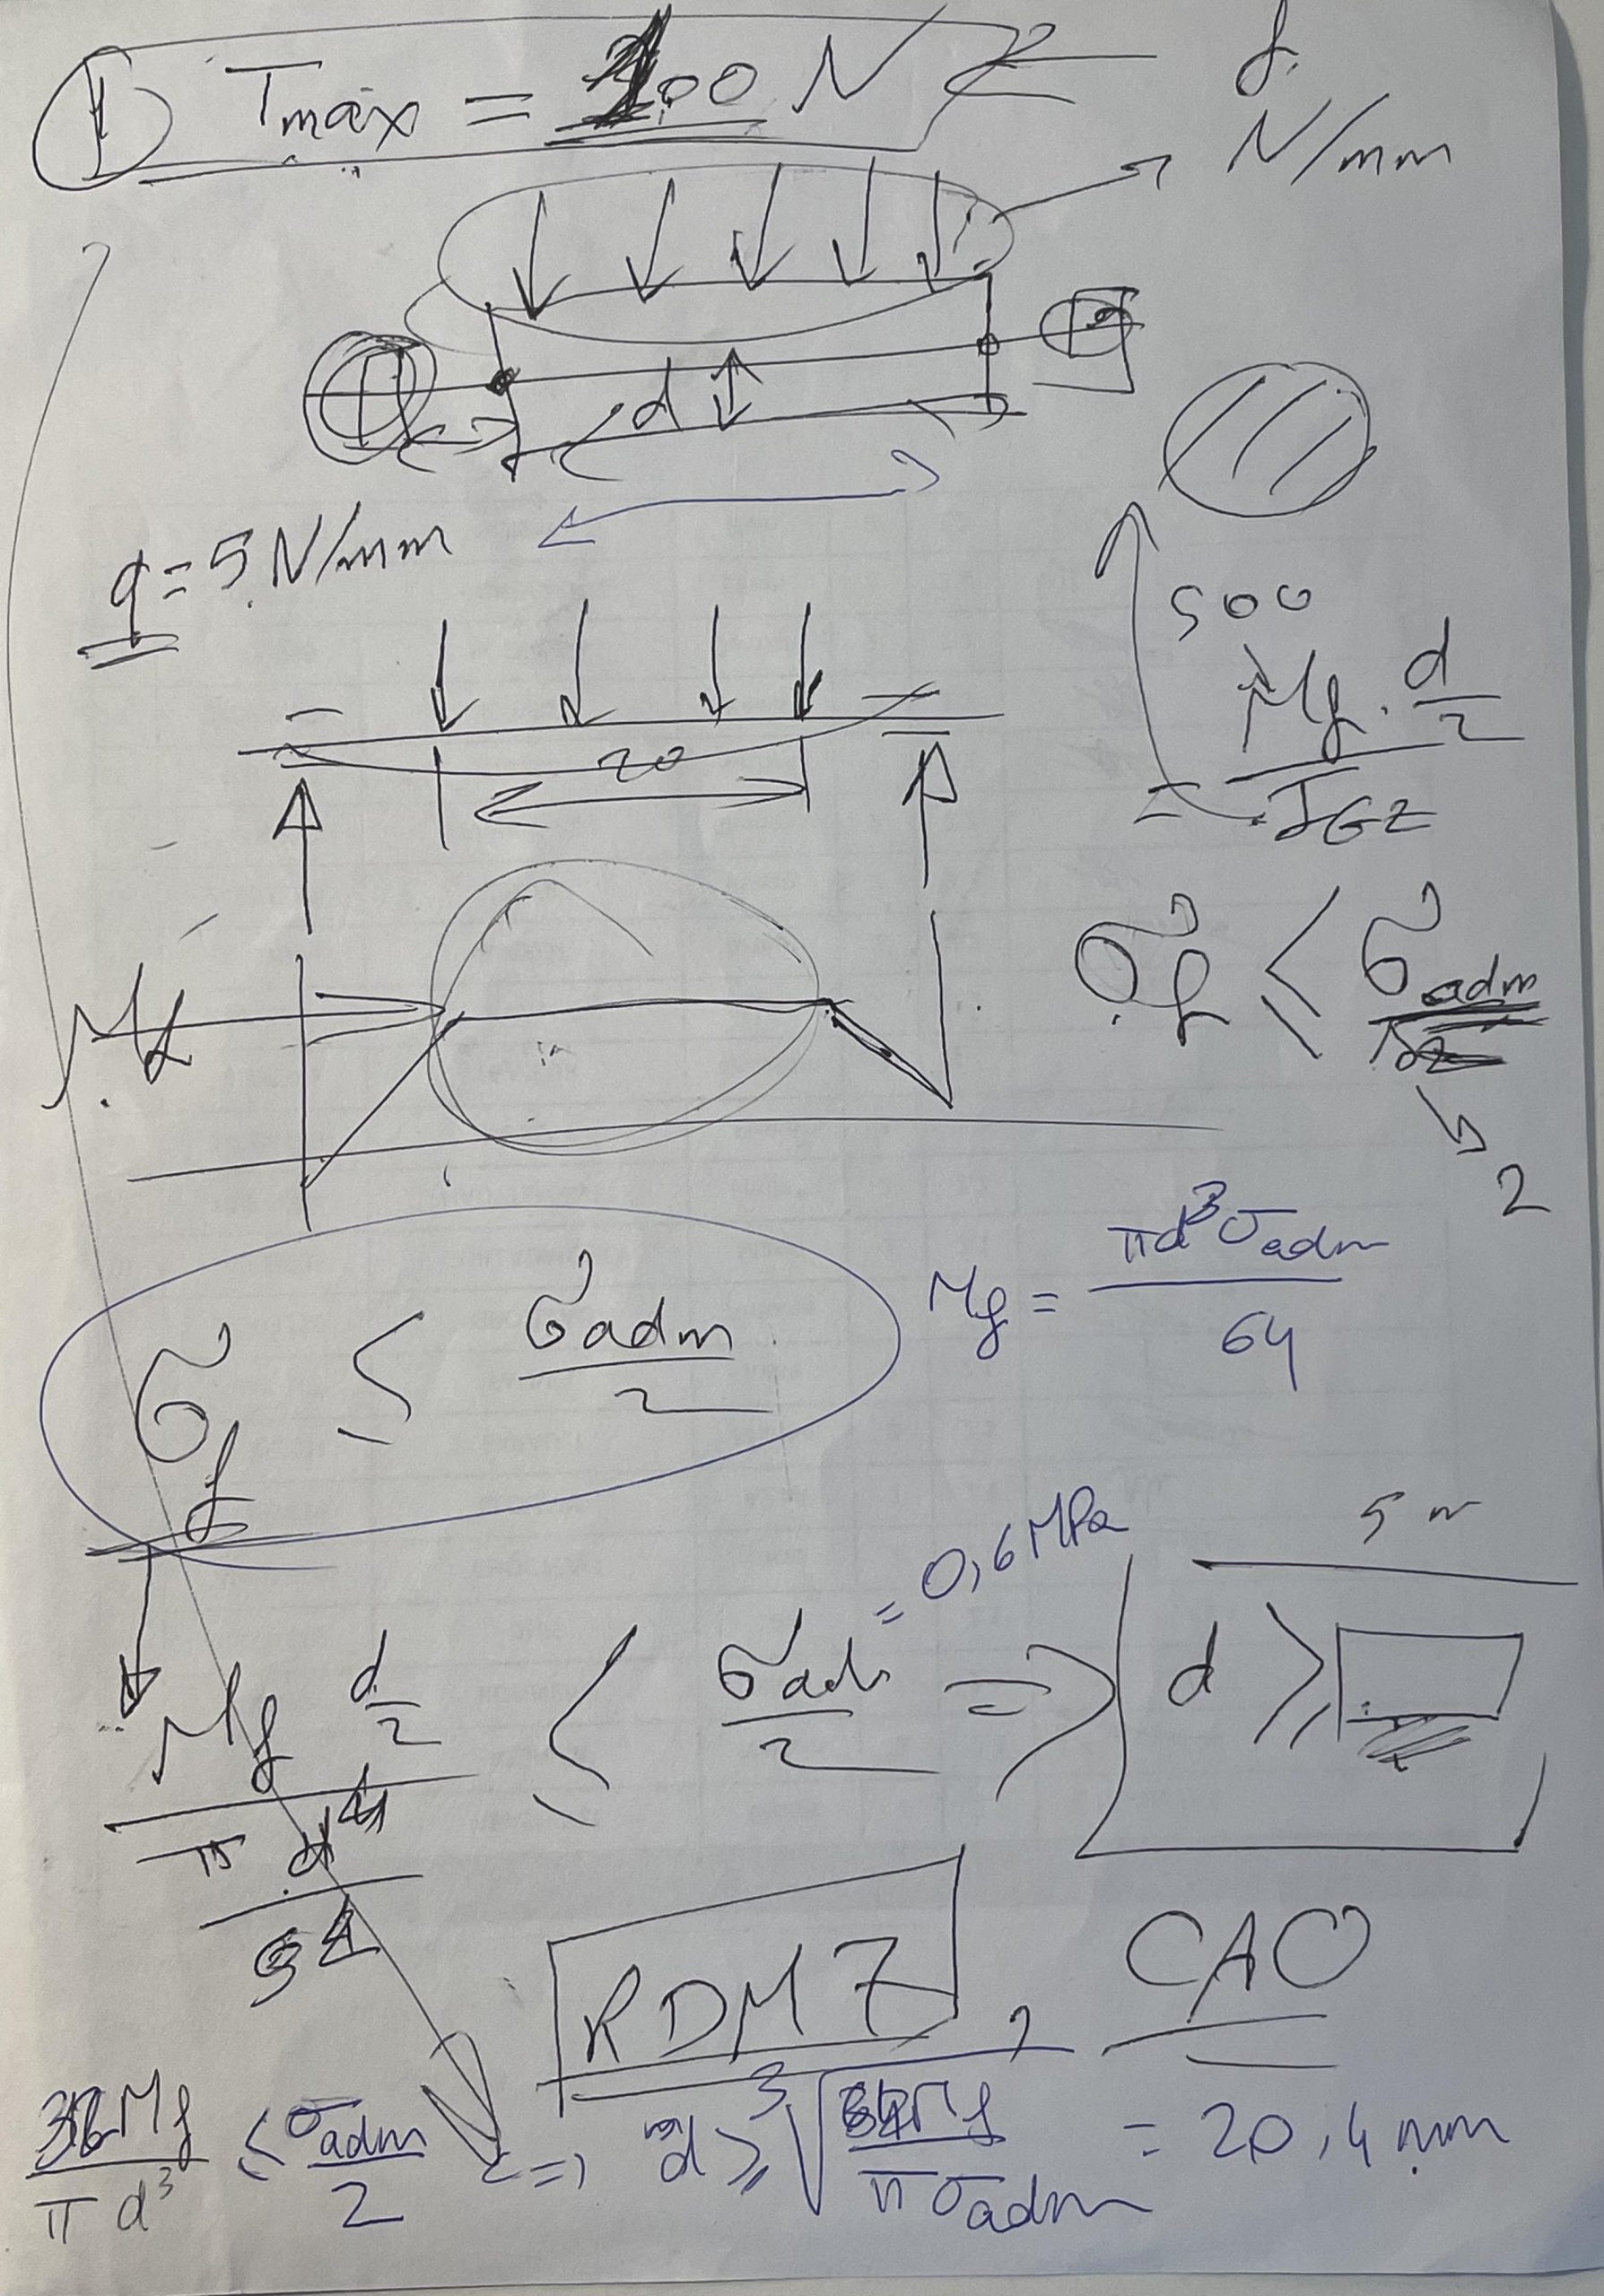
On risque de réveiller quelques souvenirs… Si je vous dis “vous, face à un sujet de philo”, vous voyez sans doute ce moment de vide absolu dans votre esprit. Eh bien, pour nous, c’était exactement ça, on ne savait pas par où commencer, ce qui a donné lieu à des brouillons comme celui-ci.

Photo d’un des nombreux brouillons, représentant la phase de calcul

L’éclair de génie :

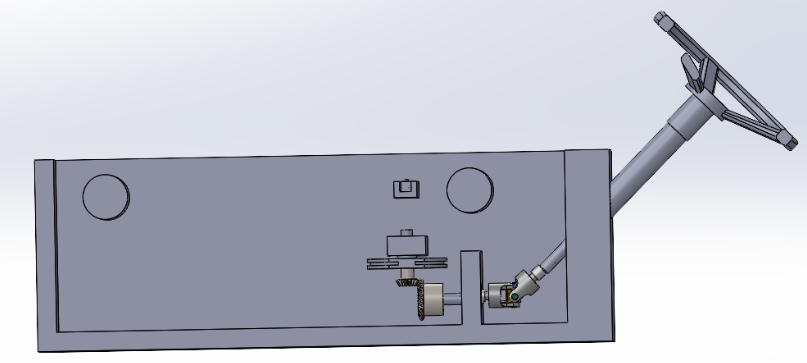
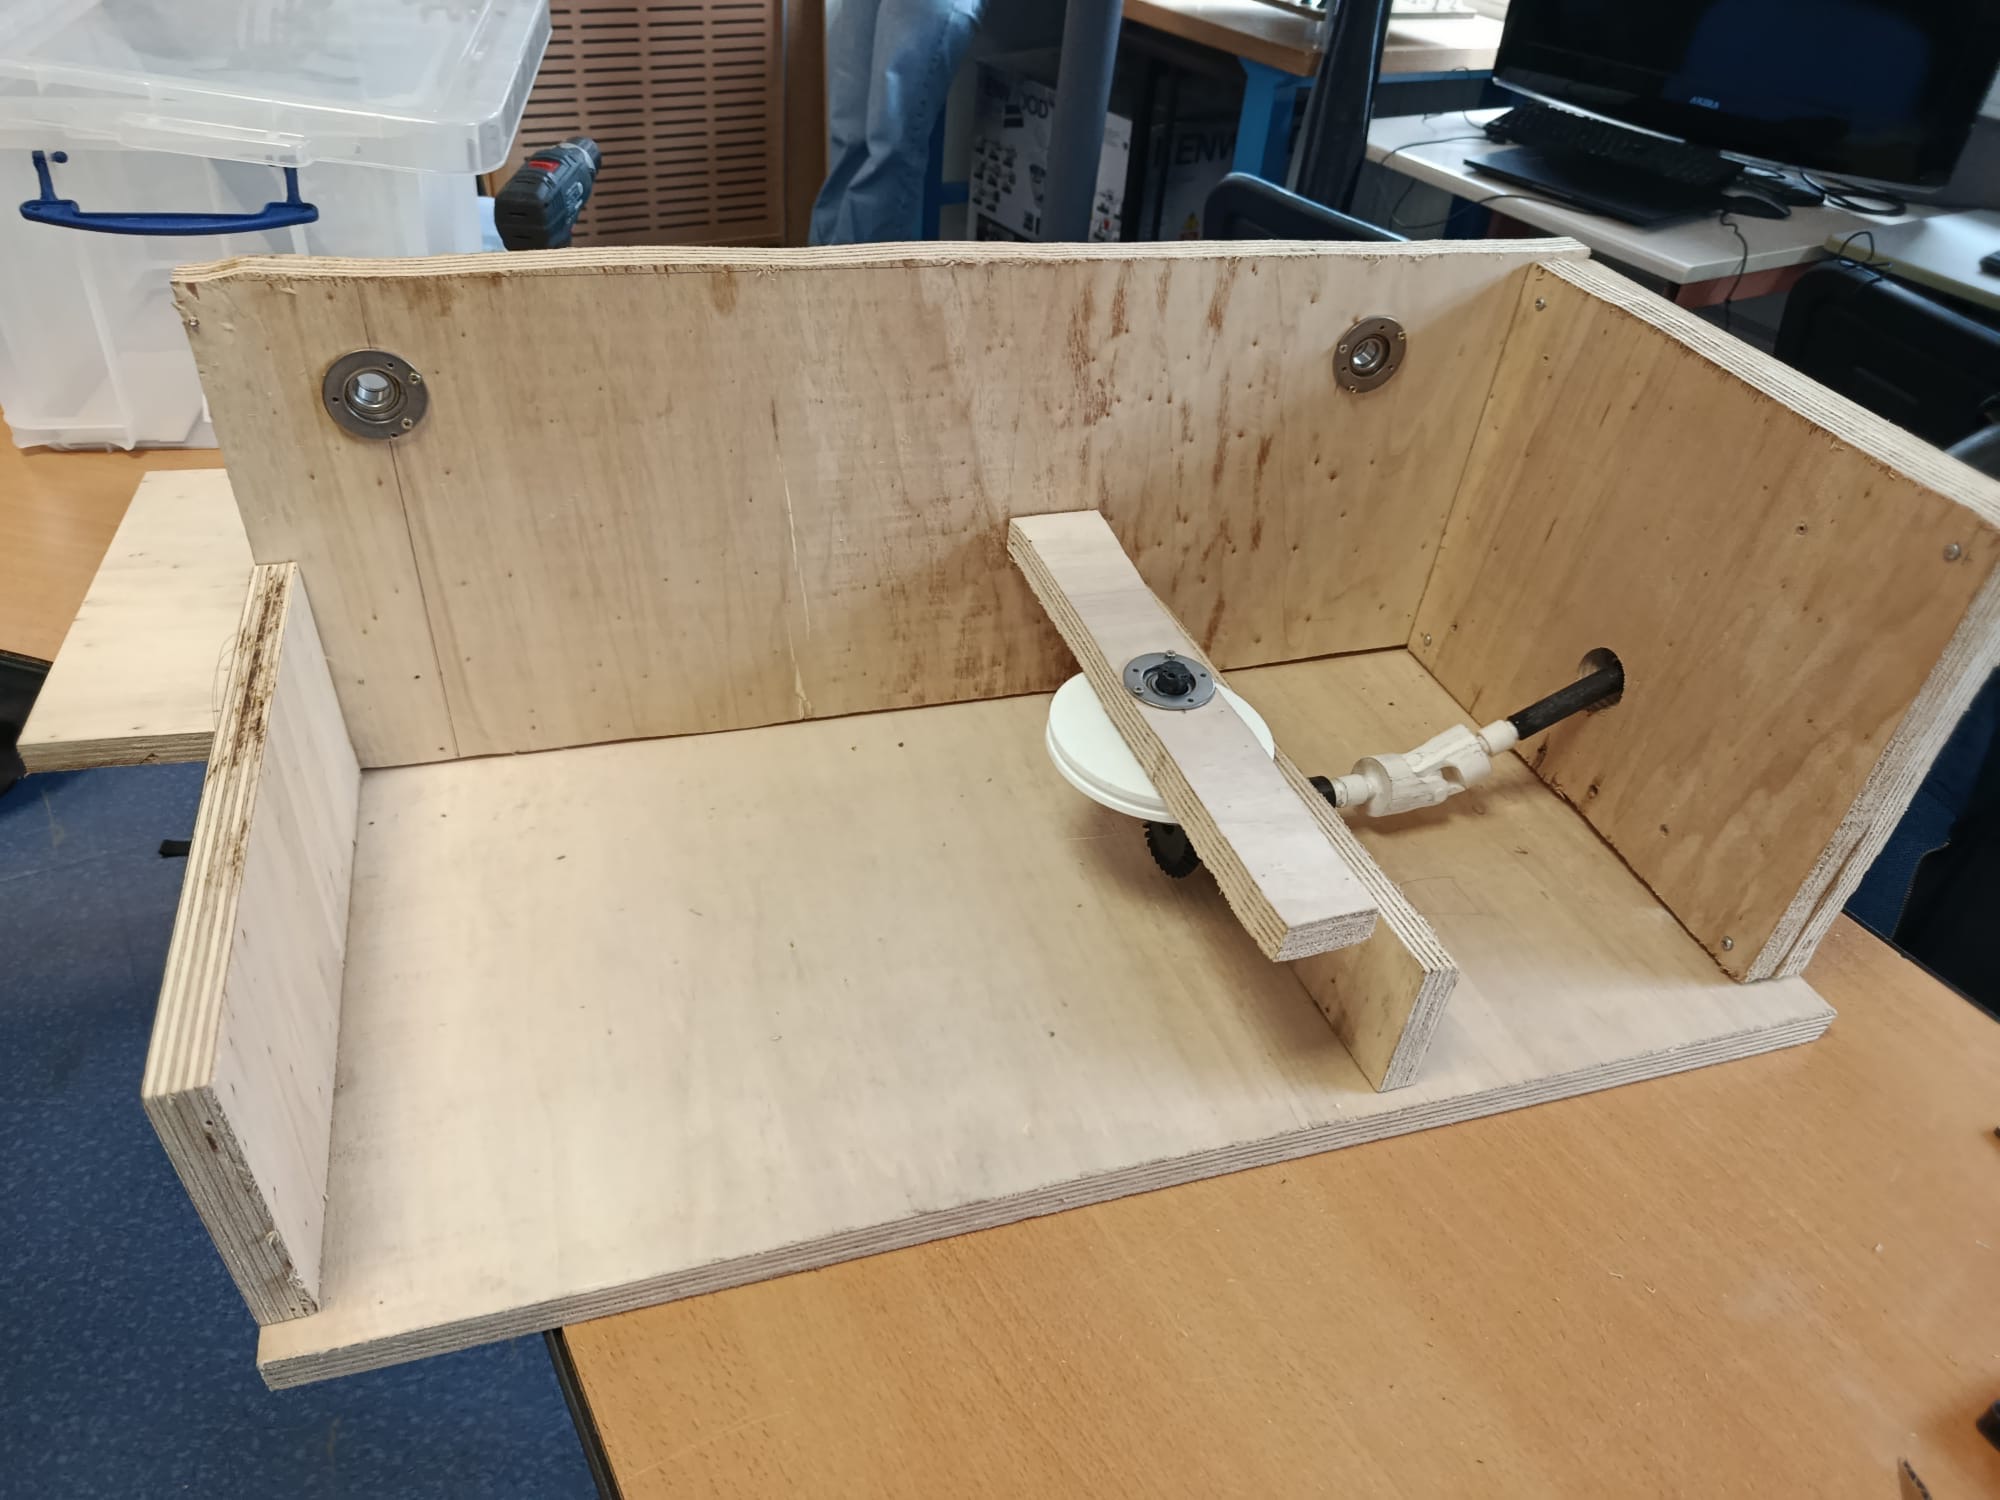
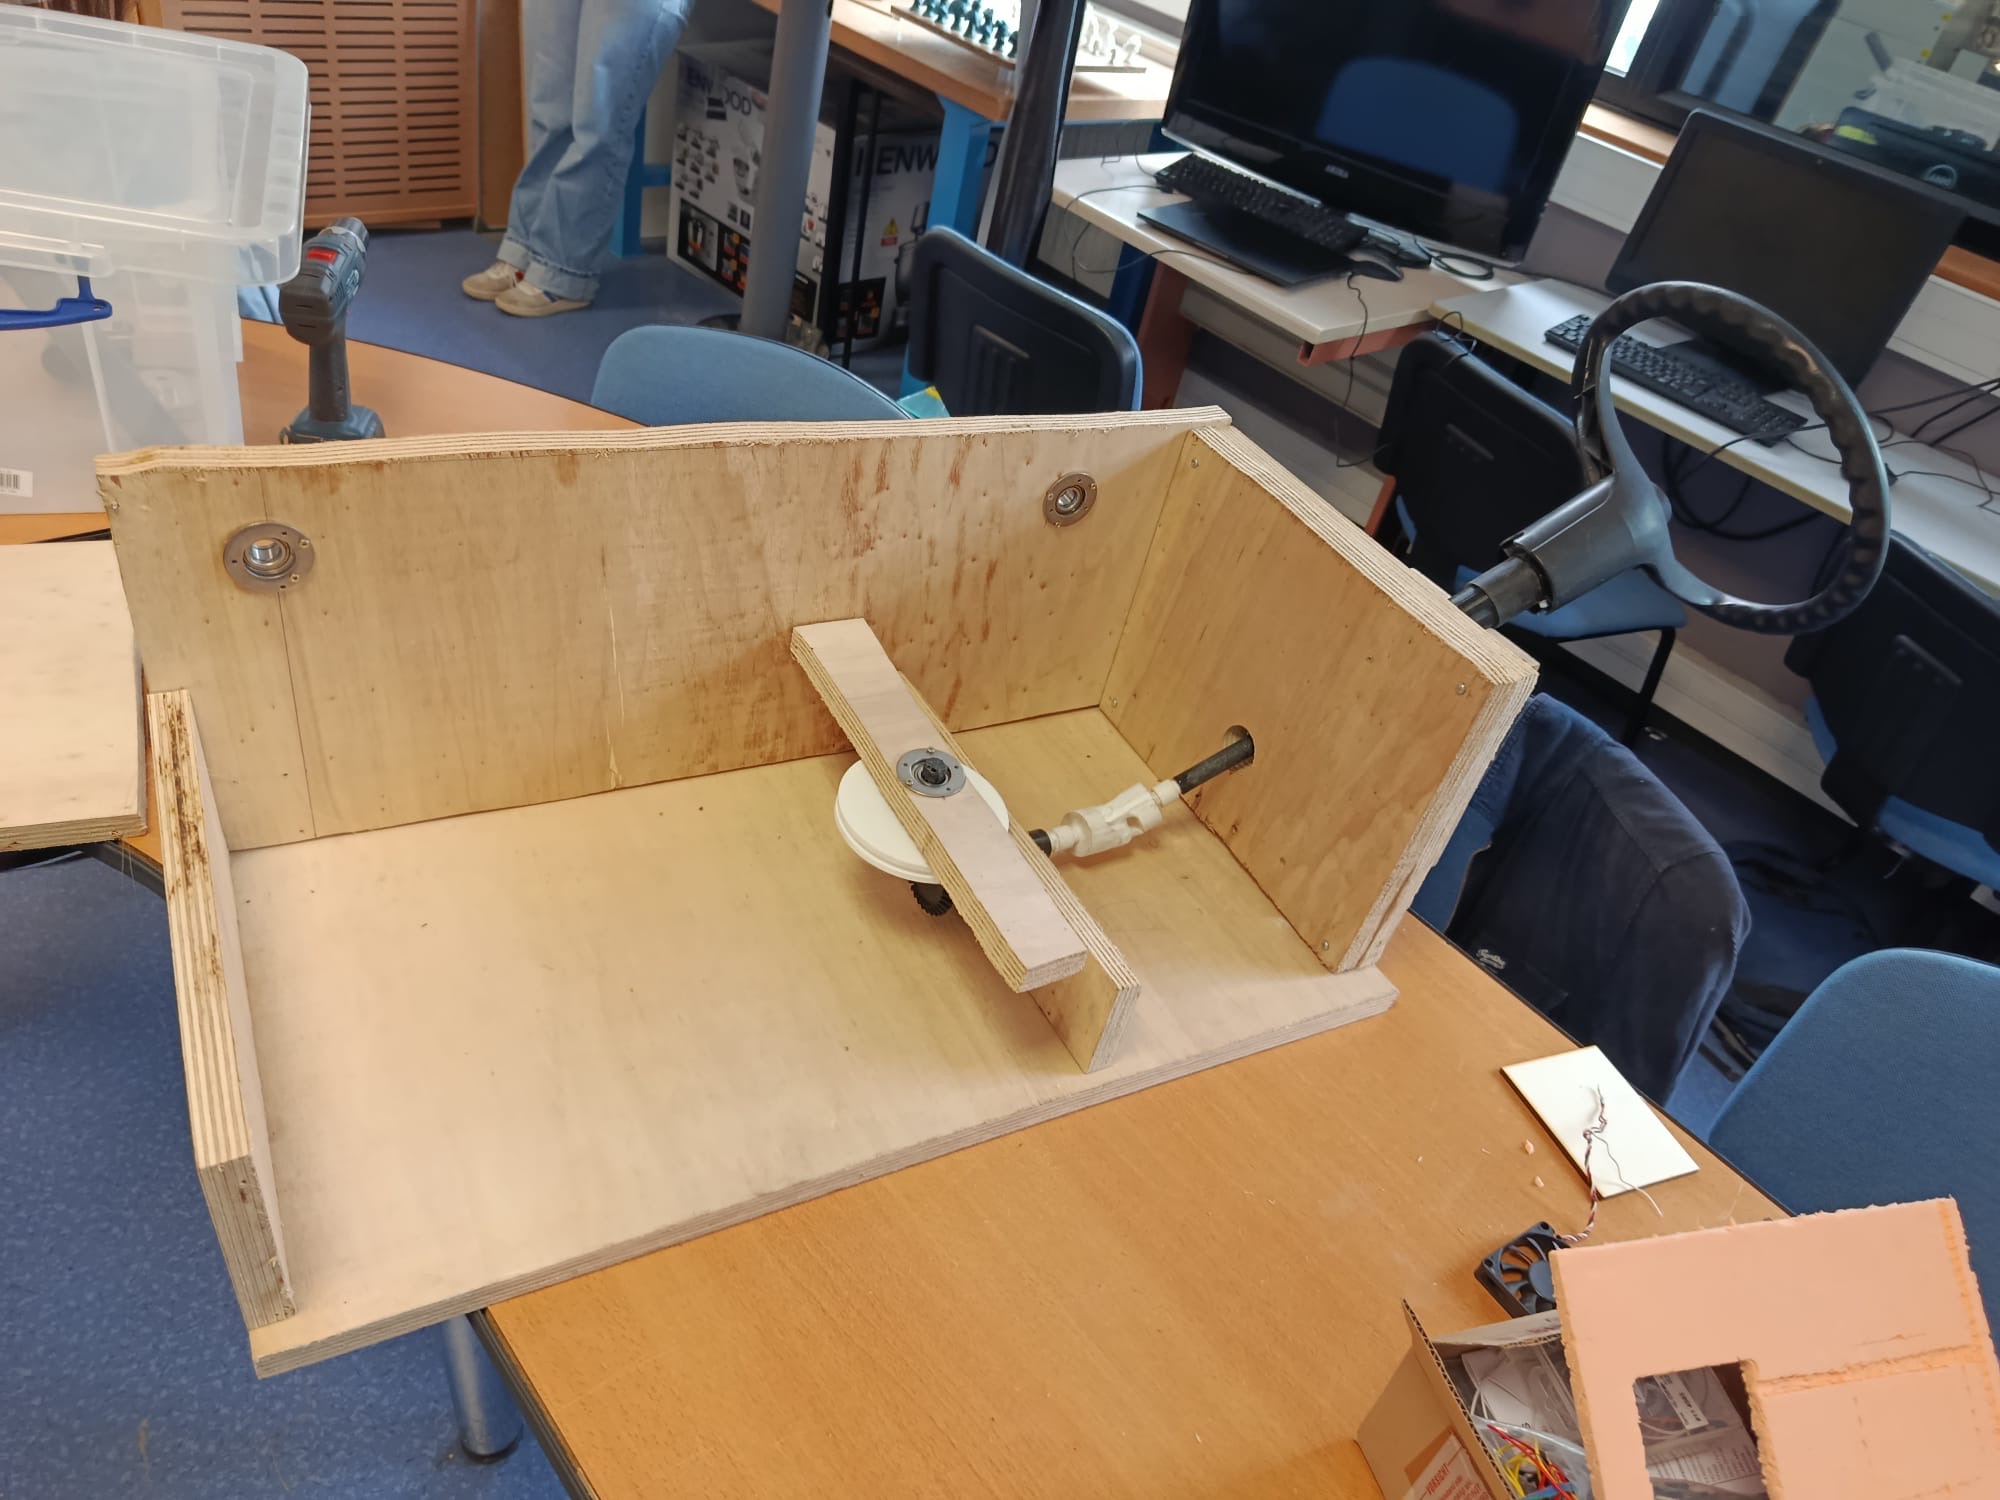
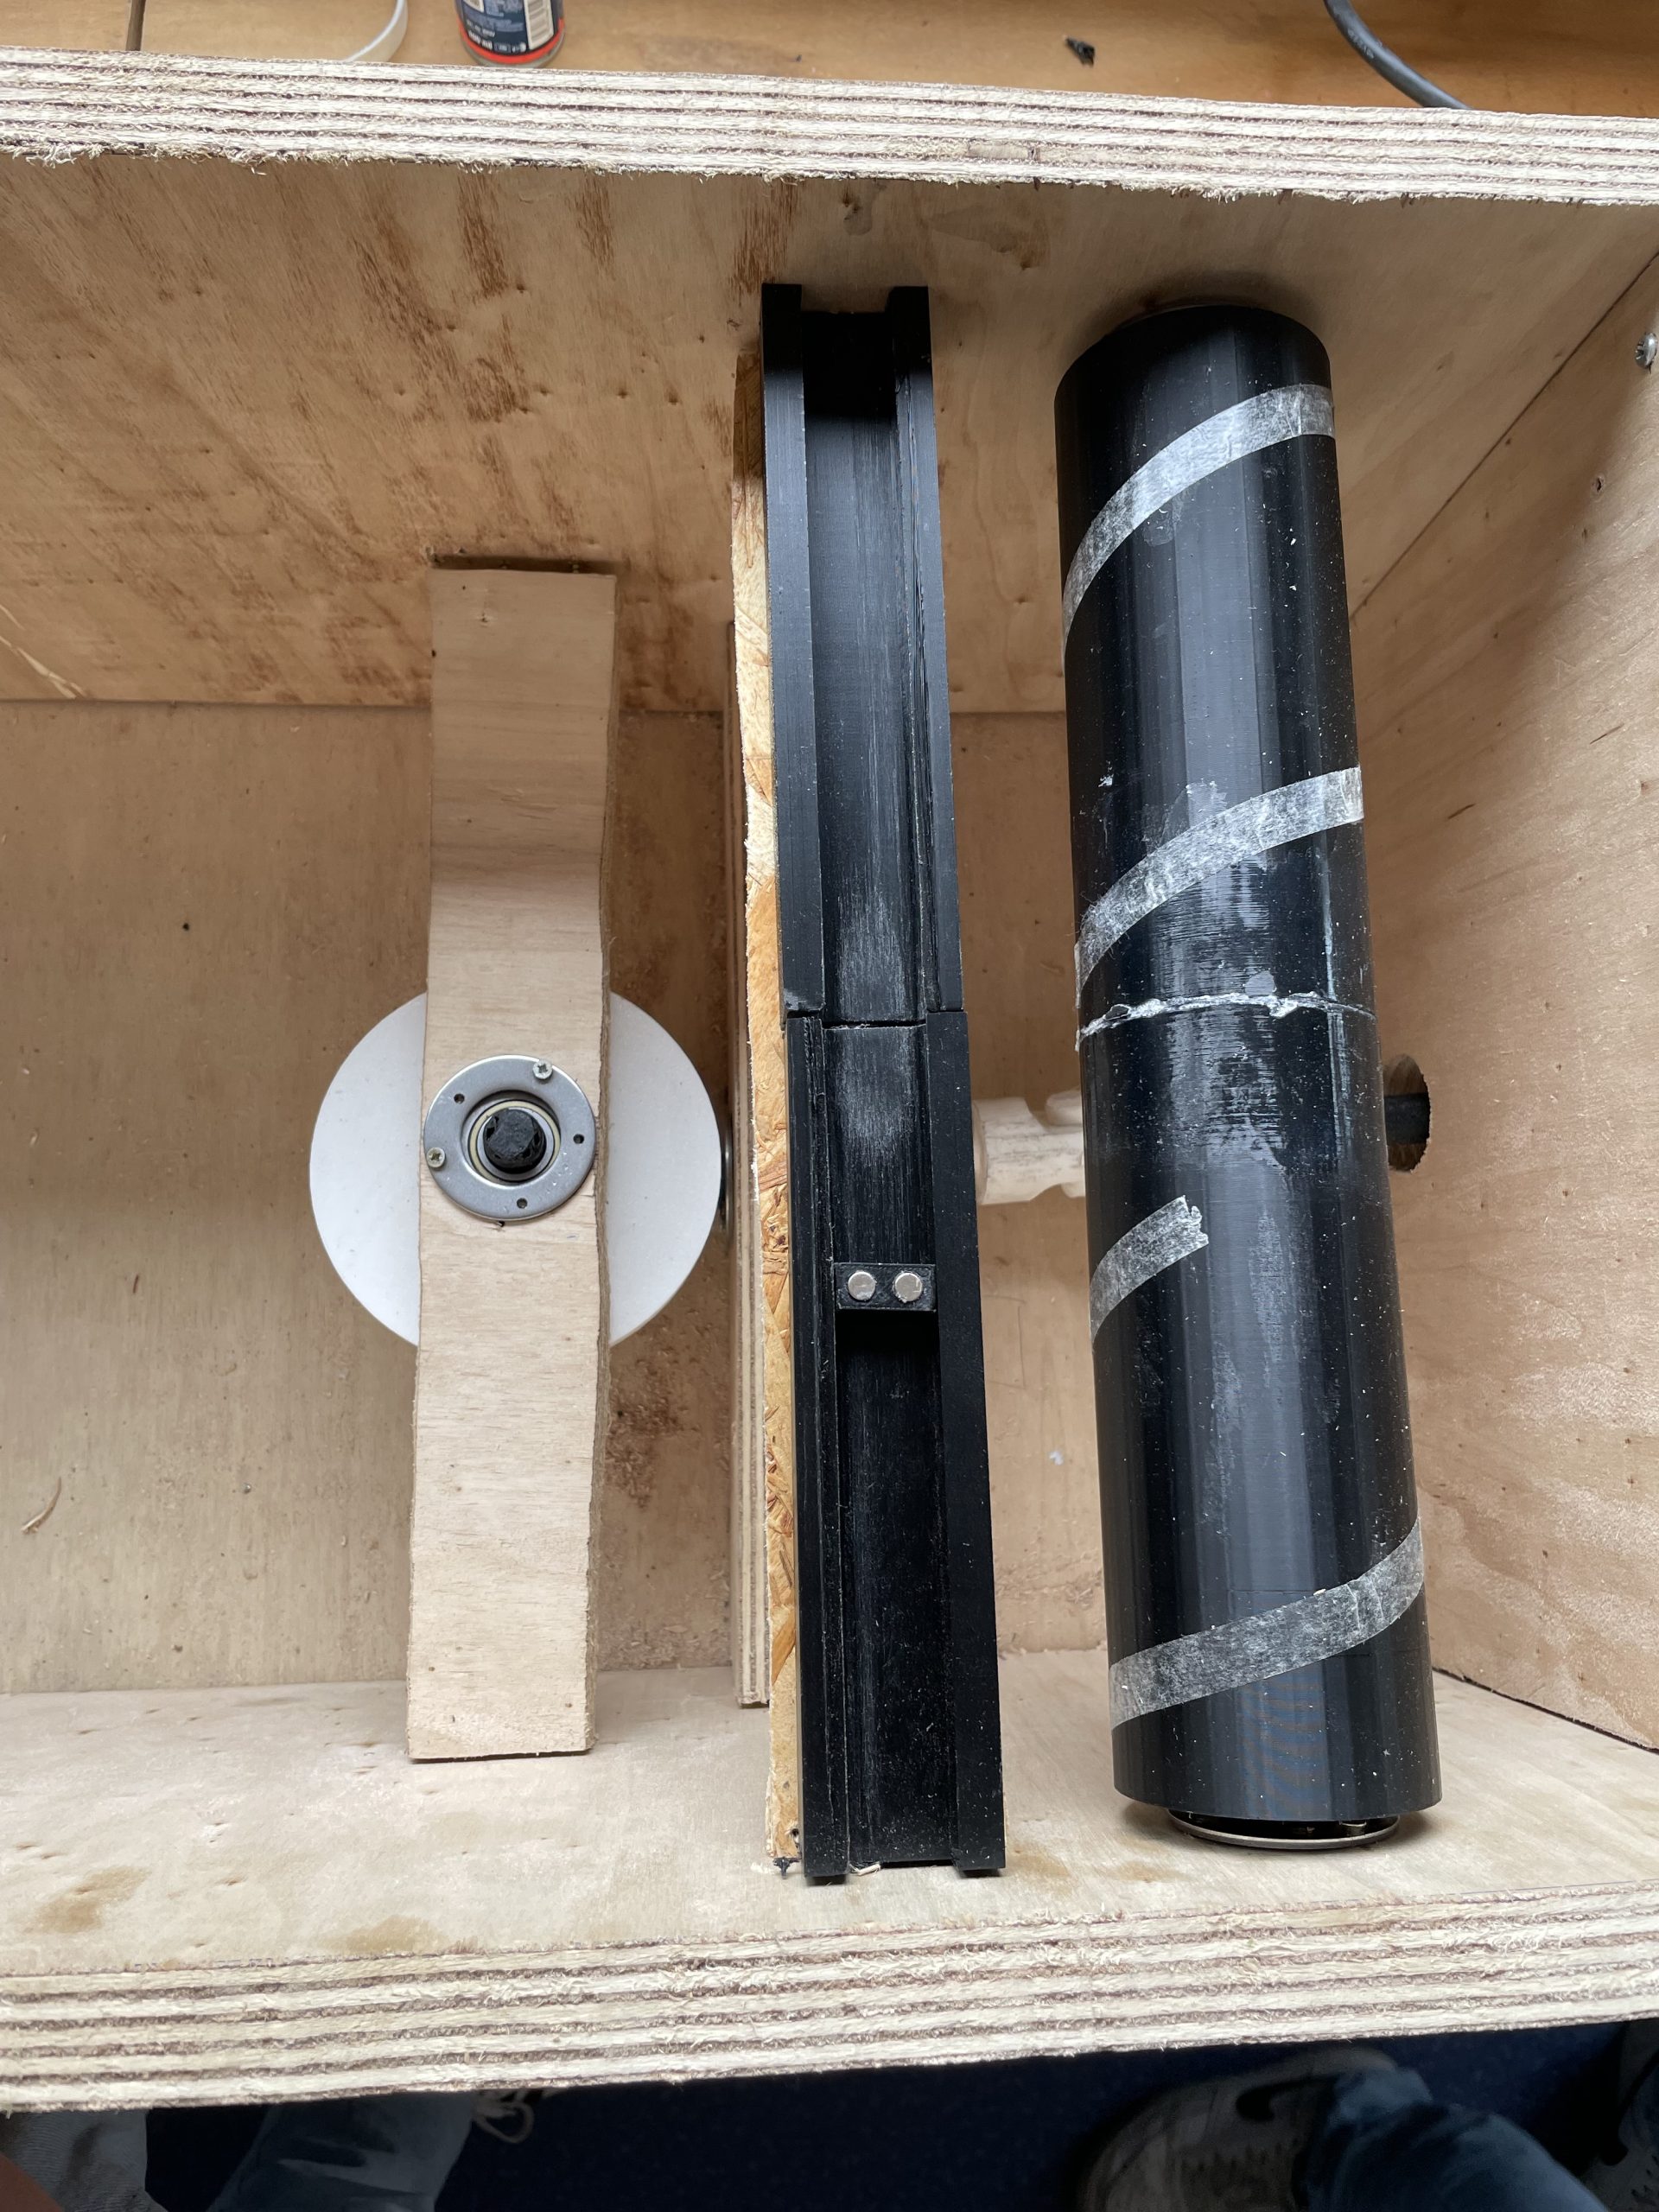
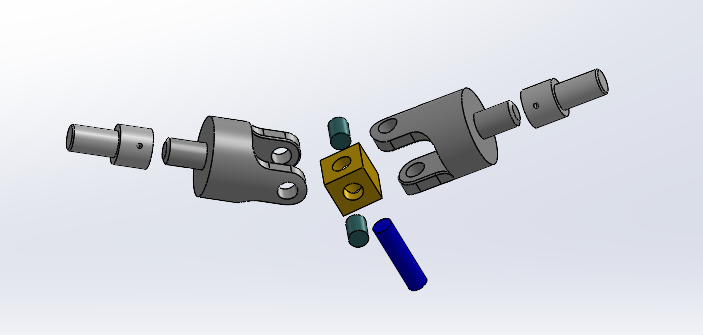
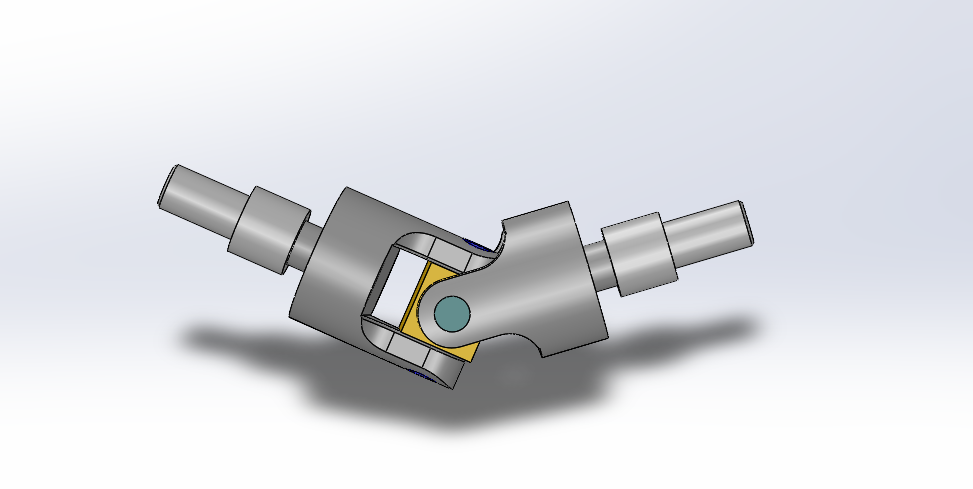
Pour faire simple, la problématique était “comment convertir la rotation du volant provoquée par le joueur, en une translation de gauche à droite du petit véhicule ?”. Après quelques semaines de réflexion, nous avons enfin trouvé un système mécanique cohérent et ergonomique pour le bon fonctionnement du jeu. Le volant, pièce maitresse et point de départ du système transmet à une roue dentée sa rotation par l’intermédiaire d’un joint cardan (si le mot vous paraît “barbare”, ne vous inquiétez pas, scrollez un peu plus bas pour avoir un peu plus d’explications). La roue dentée engrainée avec un pignon, va lui transmettre sa rotation par engrenage conique et donc faire tourner également la poulie (étant montée sur le même arbre que le pignon). La poulie va alors rembobiner le fil d’un côté et “laisser du mou” de l’autre ce qui permettra la translation de l’aimant et donc de la voiture.

Nous allons vous épargner les longs et périlleux calculs de dimensionnement qui vous plongeraient dans un univers confus et vous feraient décrocher. En bref, le but de cette partie préliminaire était d’assurer la fiabilité des pièces nécessaires à notre projet. Nous nous sommes ensuite lancés dans la conception assistée par ordinateur, afin de créer et d’assembler les pièces pour avoir un aperçu numérique du rendu de notre projet.

Qu’est ce qu’un joint de cardan ?

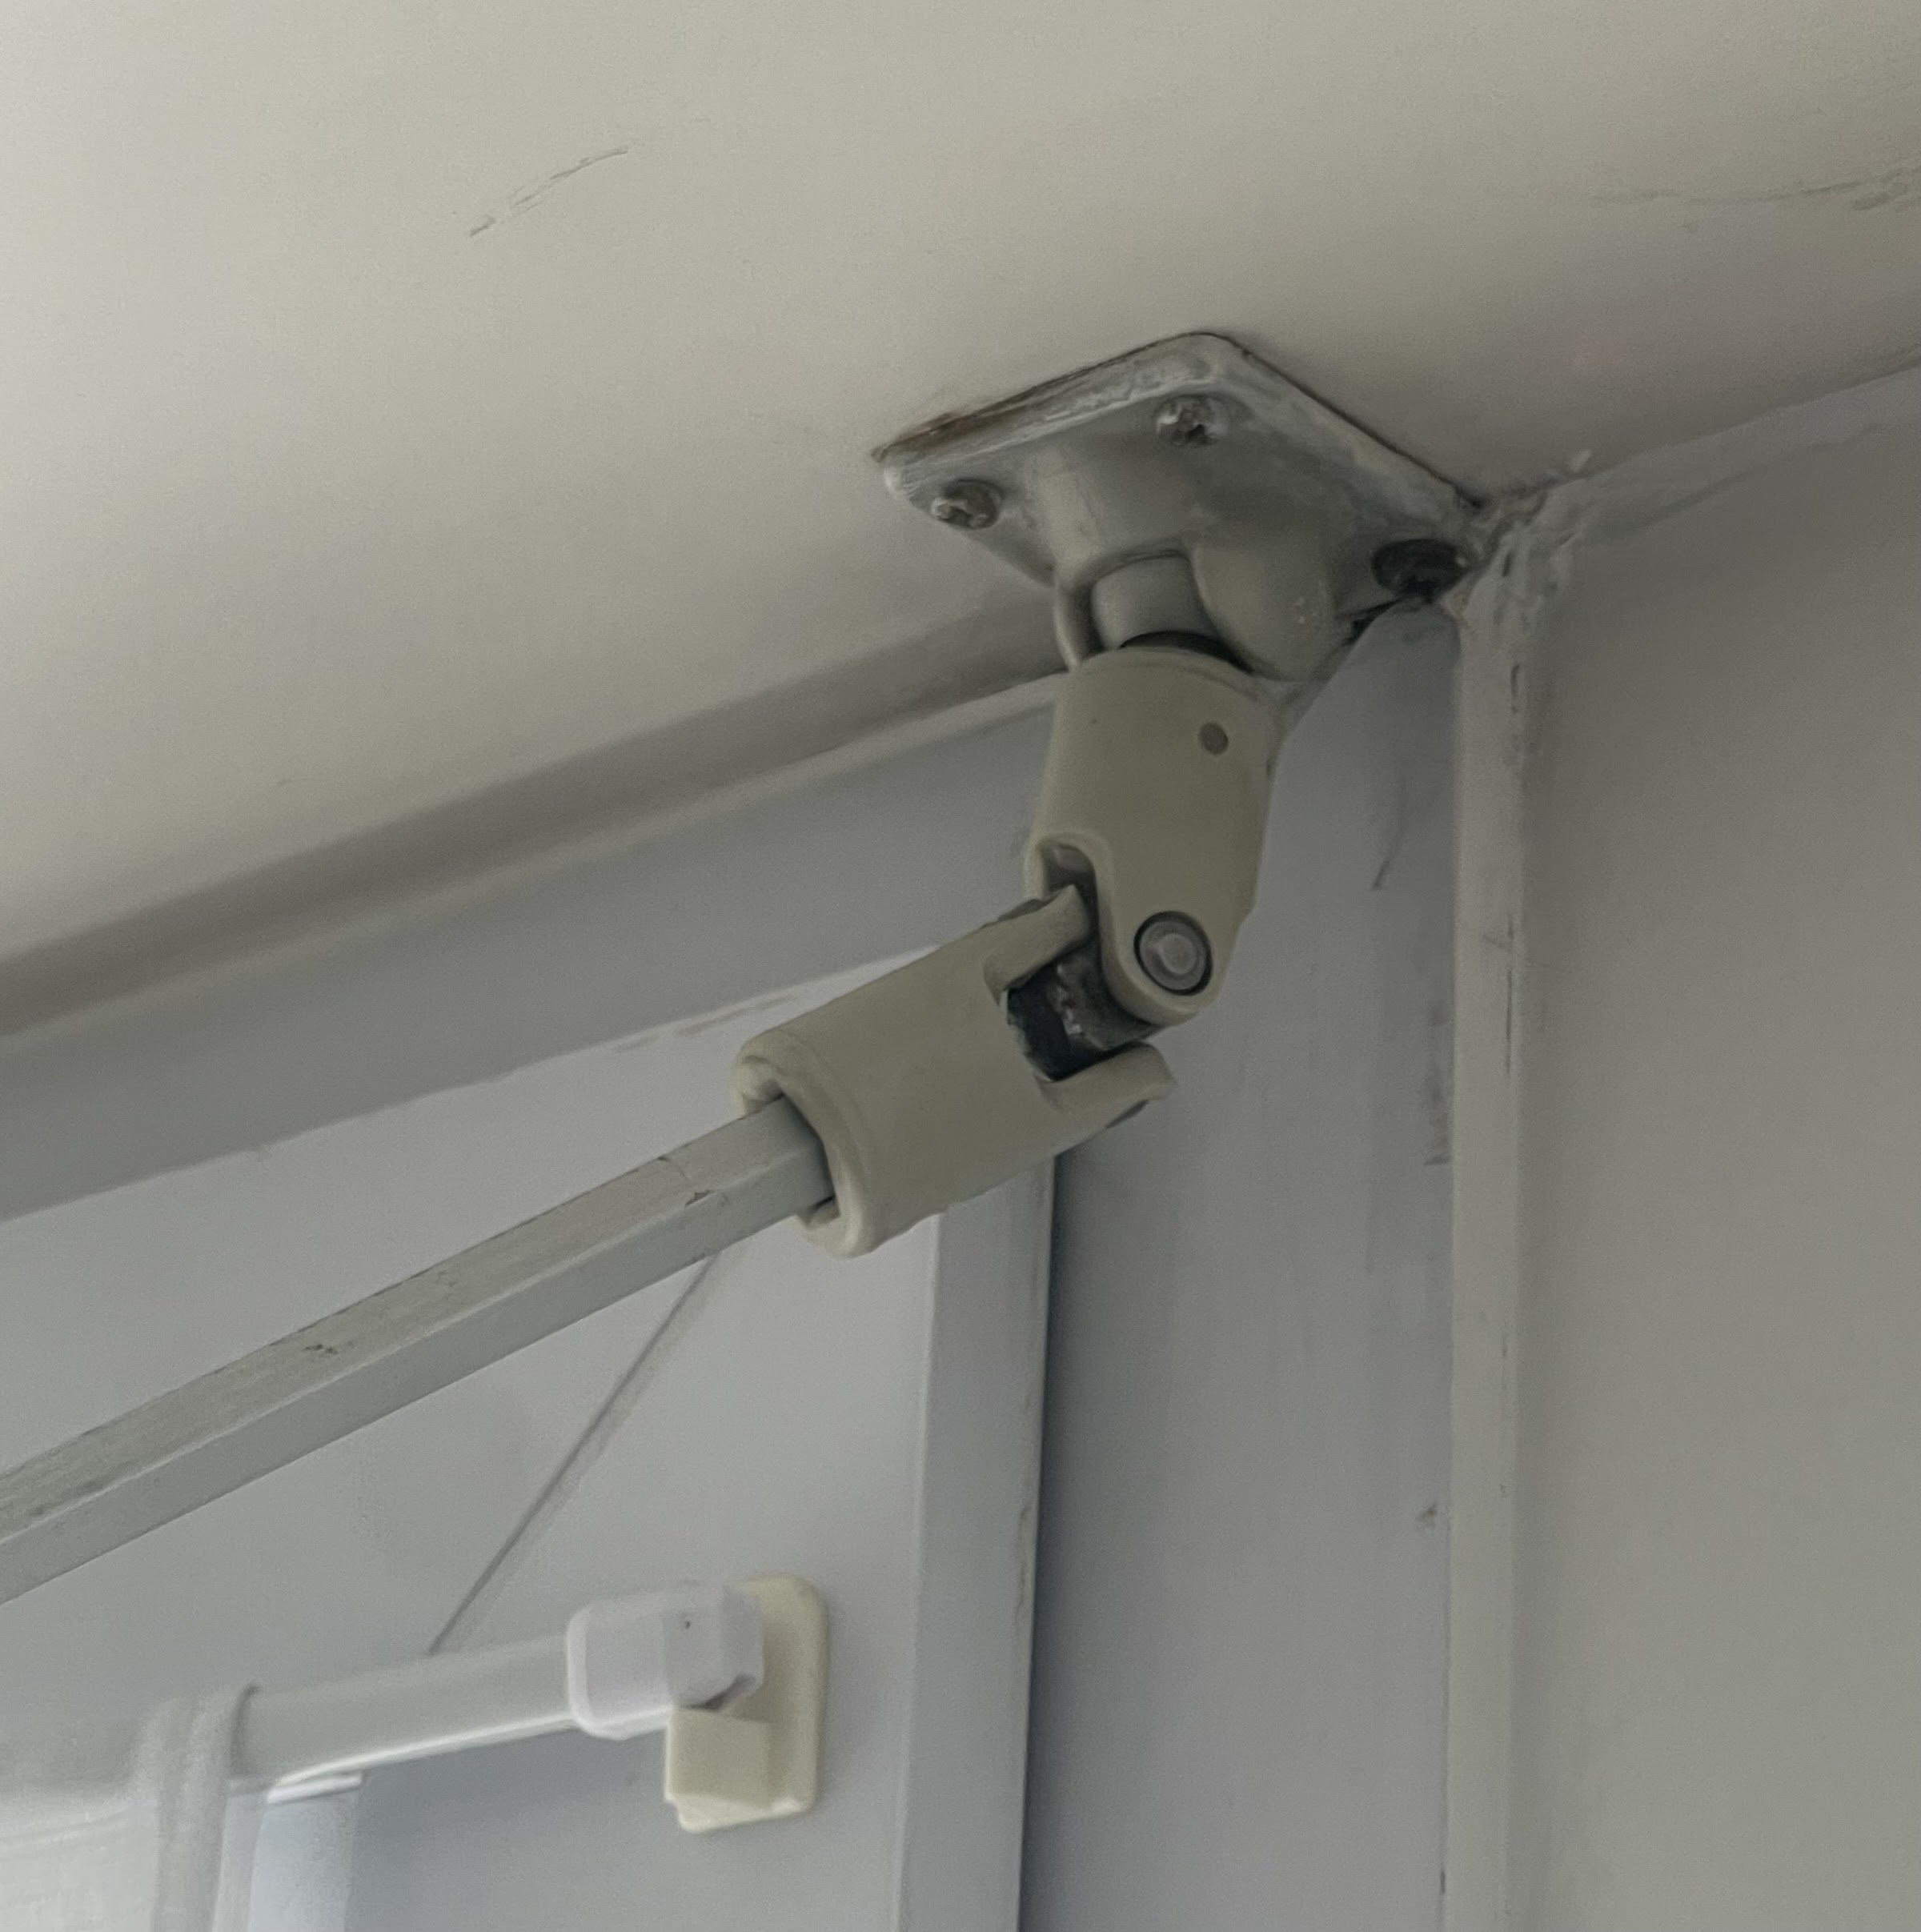
Nous sommes persuadés que vous en avez déjà vu un sans vous en rendre compte si vous avez chez vous des volets qui s’ouvrent et ferment avec une manivelle. La pièce ressemble à ça :

Joint cardan permettant de fermer et d’ouvrir les volets

Ou avec une vision un peu plus technique à ça :

C’est un élément mécanique utilisé pour transmettre un mouvement rotatif entre deux arbres qui ne sont pas alignés ou qui peuvent changer d’angle entre eux pendant le fonctionnement.

Un grand obstacle à notre réussite :

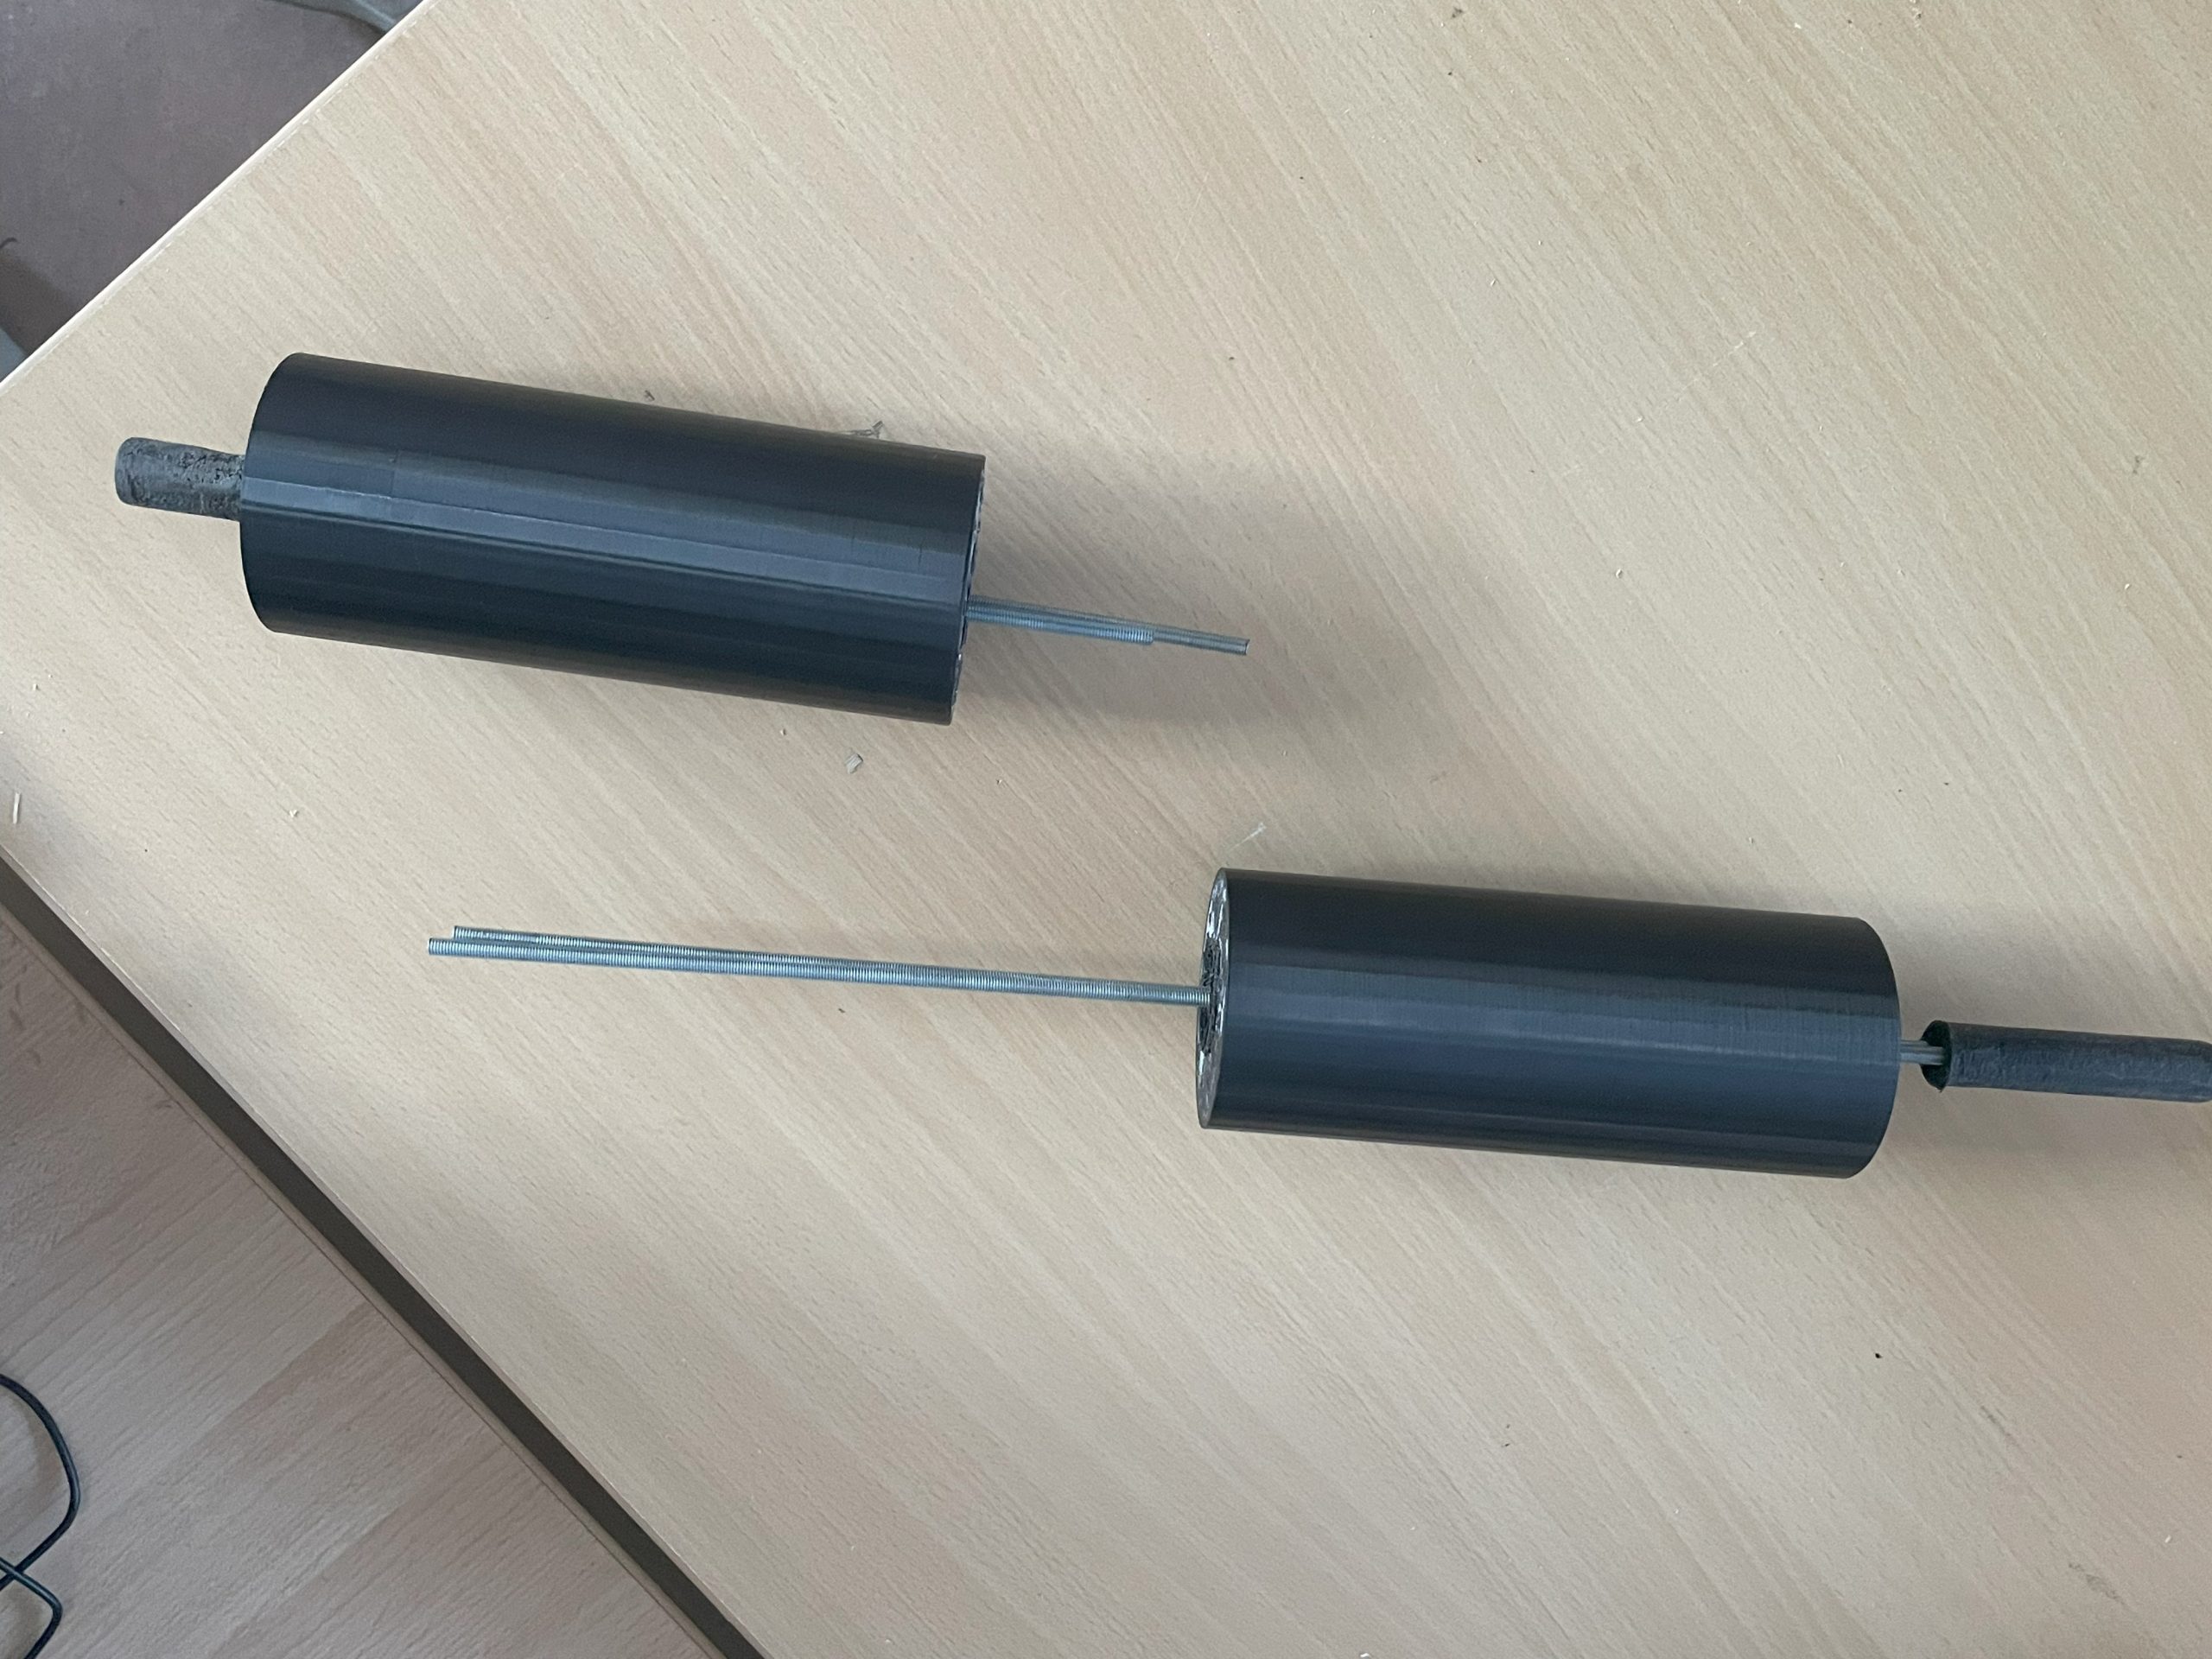
Nous étions bien naïfs de croire que se procurer des cylindres serait facile. La première idée parvenue à notre esprit était d’utiliser un bois feuillu et robuste et donc naturellement de contacter un menuisier ou ébéniste. Or il semblerait que ce type de pièce ne soit pas leur spécialité car aucun n’a donné suite à notre échange. Nous avons ensuite cherché à joindre un métallier, pour usiner ces pièces en aluminium. Le budget ainsi que le délai ne correspondaient pas non plus à nos attentes. Nous nous sommes donc résignés à l’impression 3D qui, malgré une solidité légèrement inférieure, nous offrait une bonne solution, en raison de sa rapidité d’exécution et de son moindre coût.

Malheureusement, le cylindre esclave de la manivelle est tombé d’une table et s’est fragmenté en trois morceaux, ce qui nous a permis (et contraints) de le consolider à l’aide de 5 barres de métal. Pour ressouder le tout, nous avons utilisé un décapeur thermique.

Cylindre consolidé à l’aide de barres de métal

Une liste de matériel plutôt fournie…

Entre petites voitures et fil de pêche, autant vous dire que les vendeurs nous ont vraiment pris au sérieux lorsque nous leur répondions que c’était “pour un projet d’école d’ingénieur”. Plus sérieusement, les délais de livraison ont été LE majeur problème que nous avons rencontré. Il faut dire que nous avons eu besoin d’une multitude de choses : des nappes en toile cirée, des rondelles/vis, des roulements à billes, des aimants, du fil de pêche et bien sûr, nos fameuses petites voitures. Chaque élément devait répondre à une fonction précise, ce qui compliquait encore davantage la recherche de matériel (aimant suffisamment puissant, fil qui se rembobine sans difficultés…). C’est dans ce contexte que l’impression 3D s’est révélée être une alternative précieuse, nous permettant de contourner les délais interminables, et de concevoir des pièces sur mesure, parfaitement adaptées à nos besoins. Pour les plus curieux, voici tout le matériel que nous avons eu besoin de commander :

  • un volant
  • 20 petites voitures
  • une bobine de fil de pêche
  • 2 aimants
  • une nappe en toile cirée
  • des rondelles
  • des vis
  • des roulements à billes
  • des planches de bois

Et celui imprimé en 3D :

  • 2 rouleaux (pour la rotation du tapis)
  • un rouleau (pour la transmission de la rotation du volant)
  • un joint de cardan
  • un engrenage (roue et pignon)
  • une poulie
  • une manivelle et sa poignée
  • une gouttière
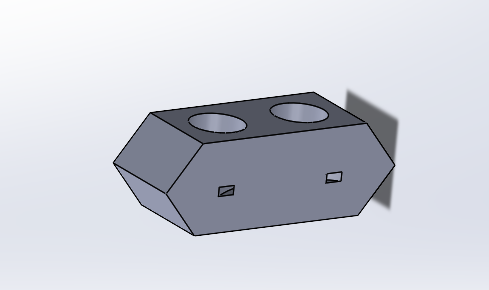
  • un support pour l’aimant

L’assemblage final

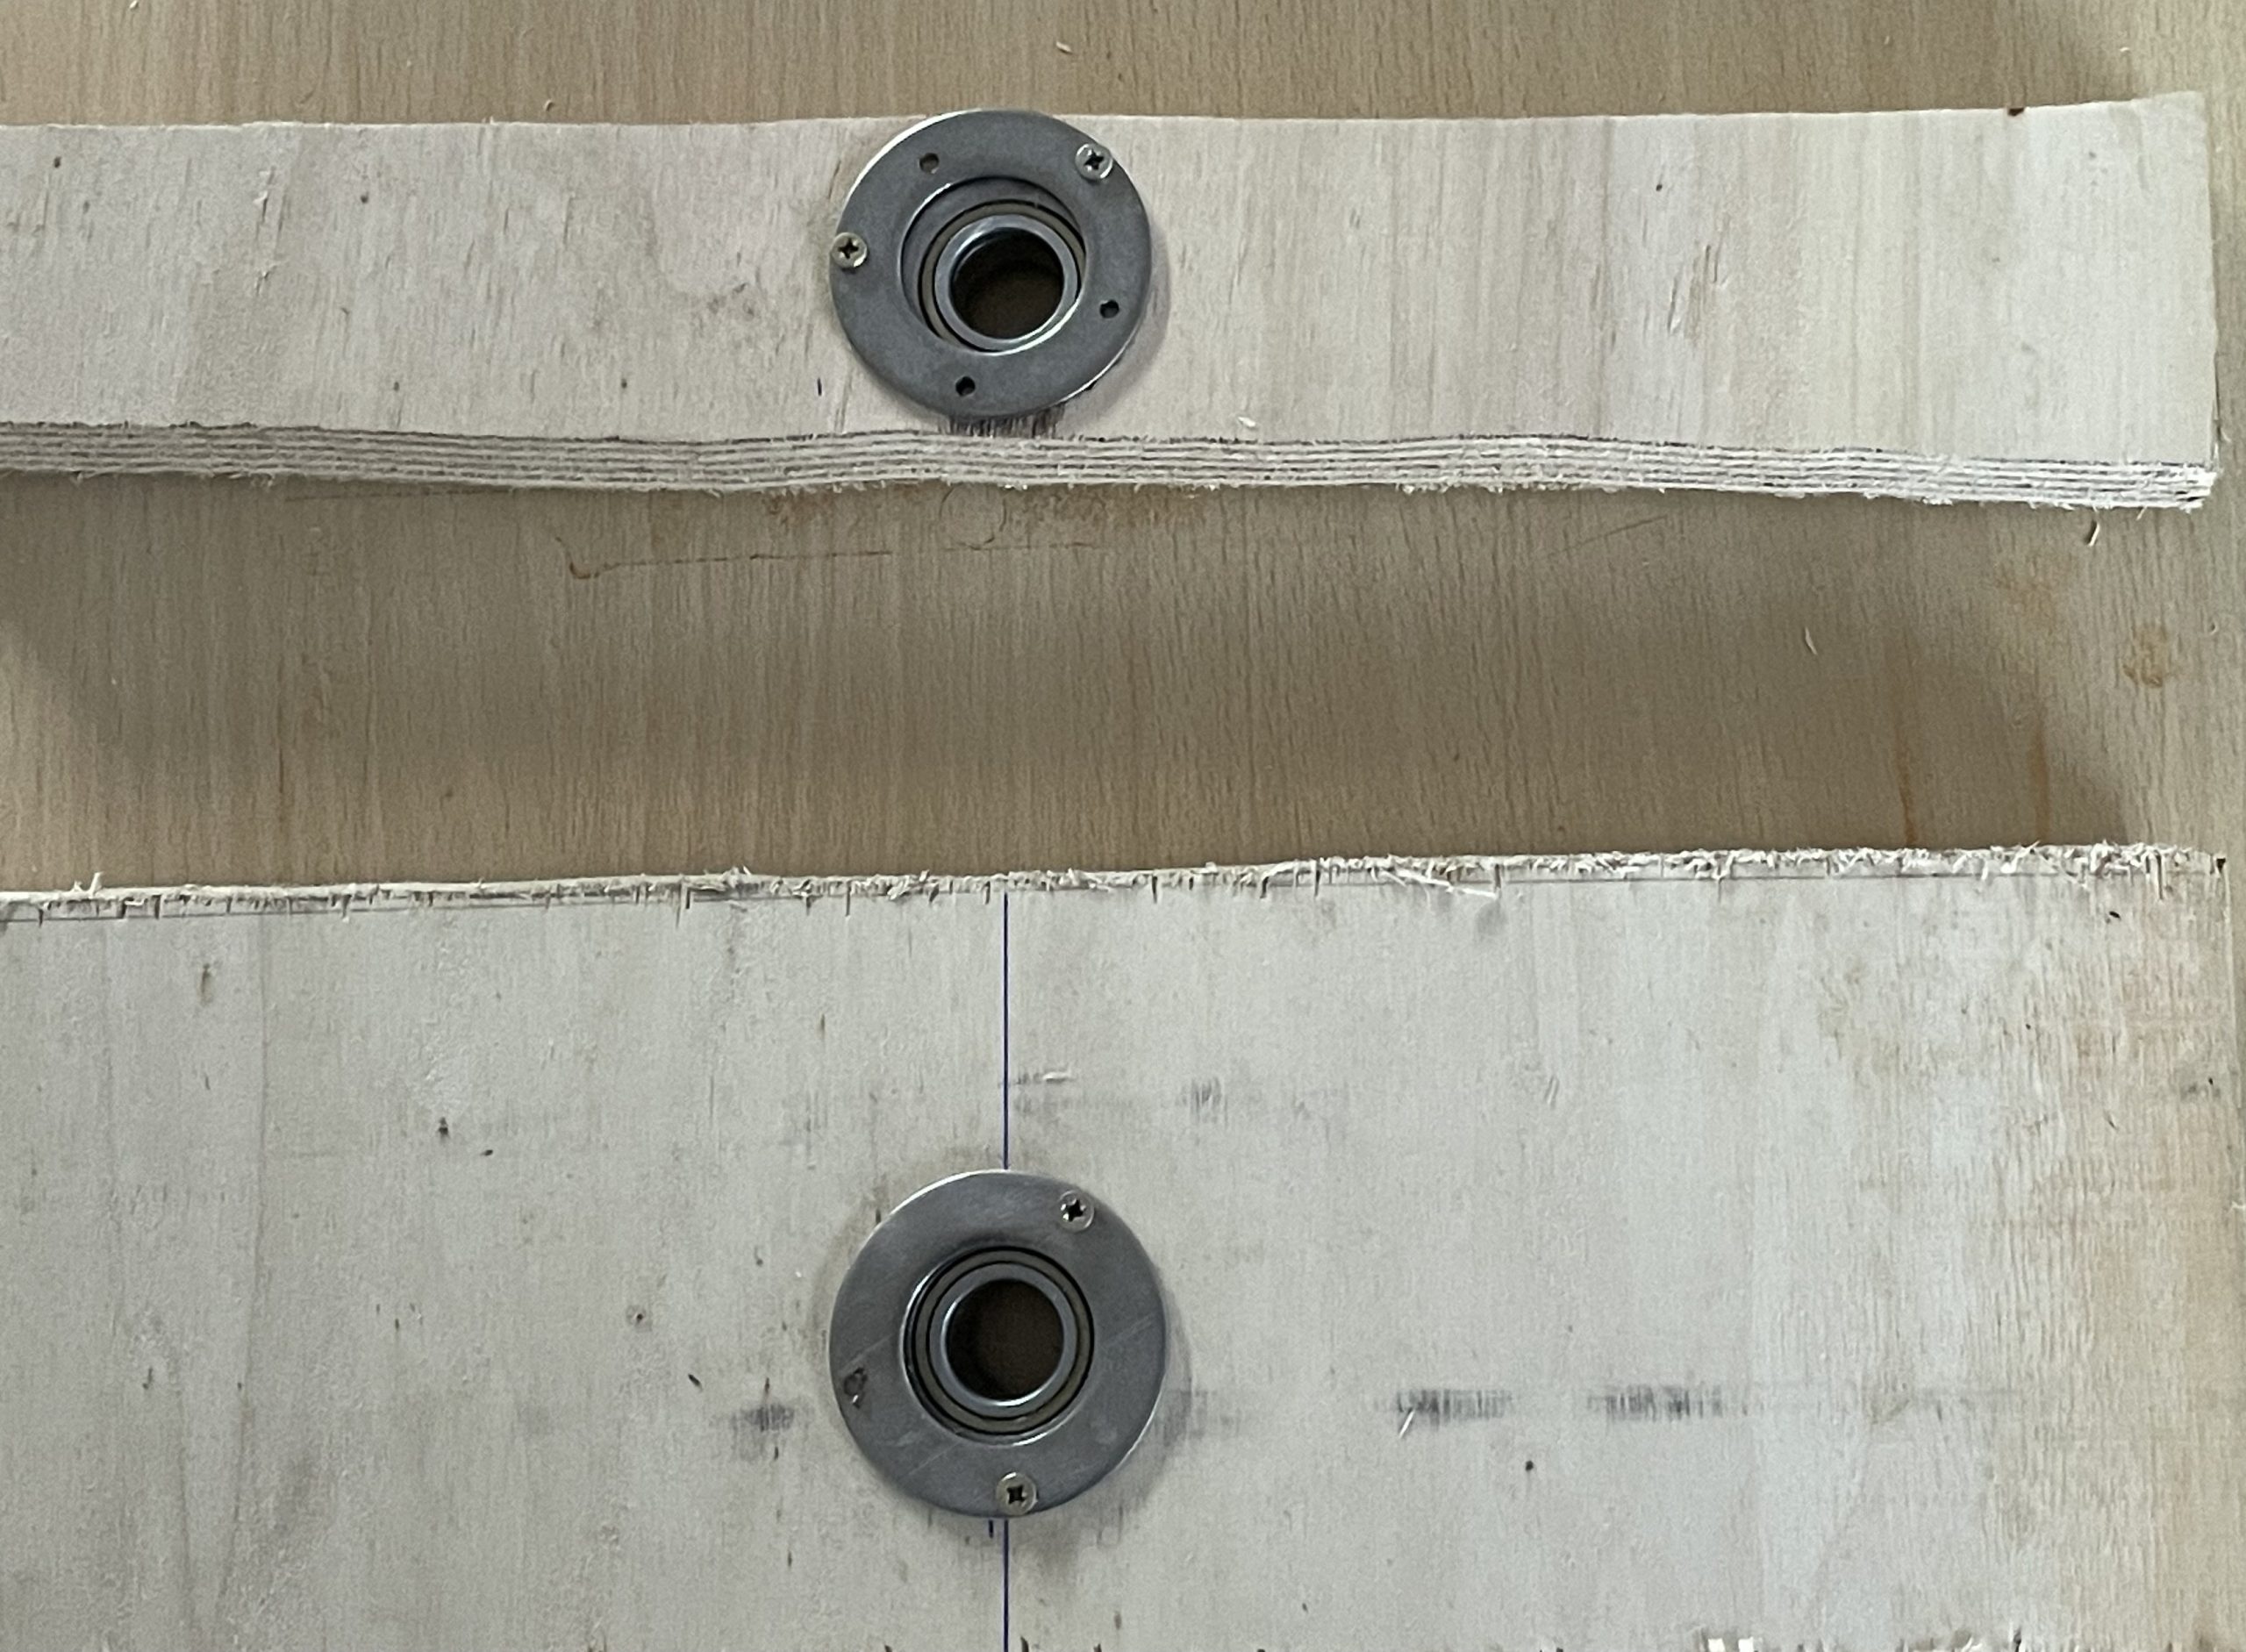
Une fois ce matériel en notre possession, il ne nous restait plus que la dernière étape : le montage de notre projet. Nous avons commencé par découper 7 planches de bois (sol, parois latérales, avant, arrière et intérieures) puis nous avons percé les parois afin d’y insérer les roulements à billes bloqués par des rondelles.

Planches découpées contenant les roulements à billes

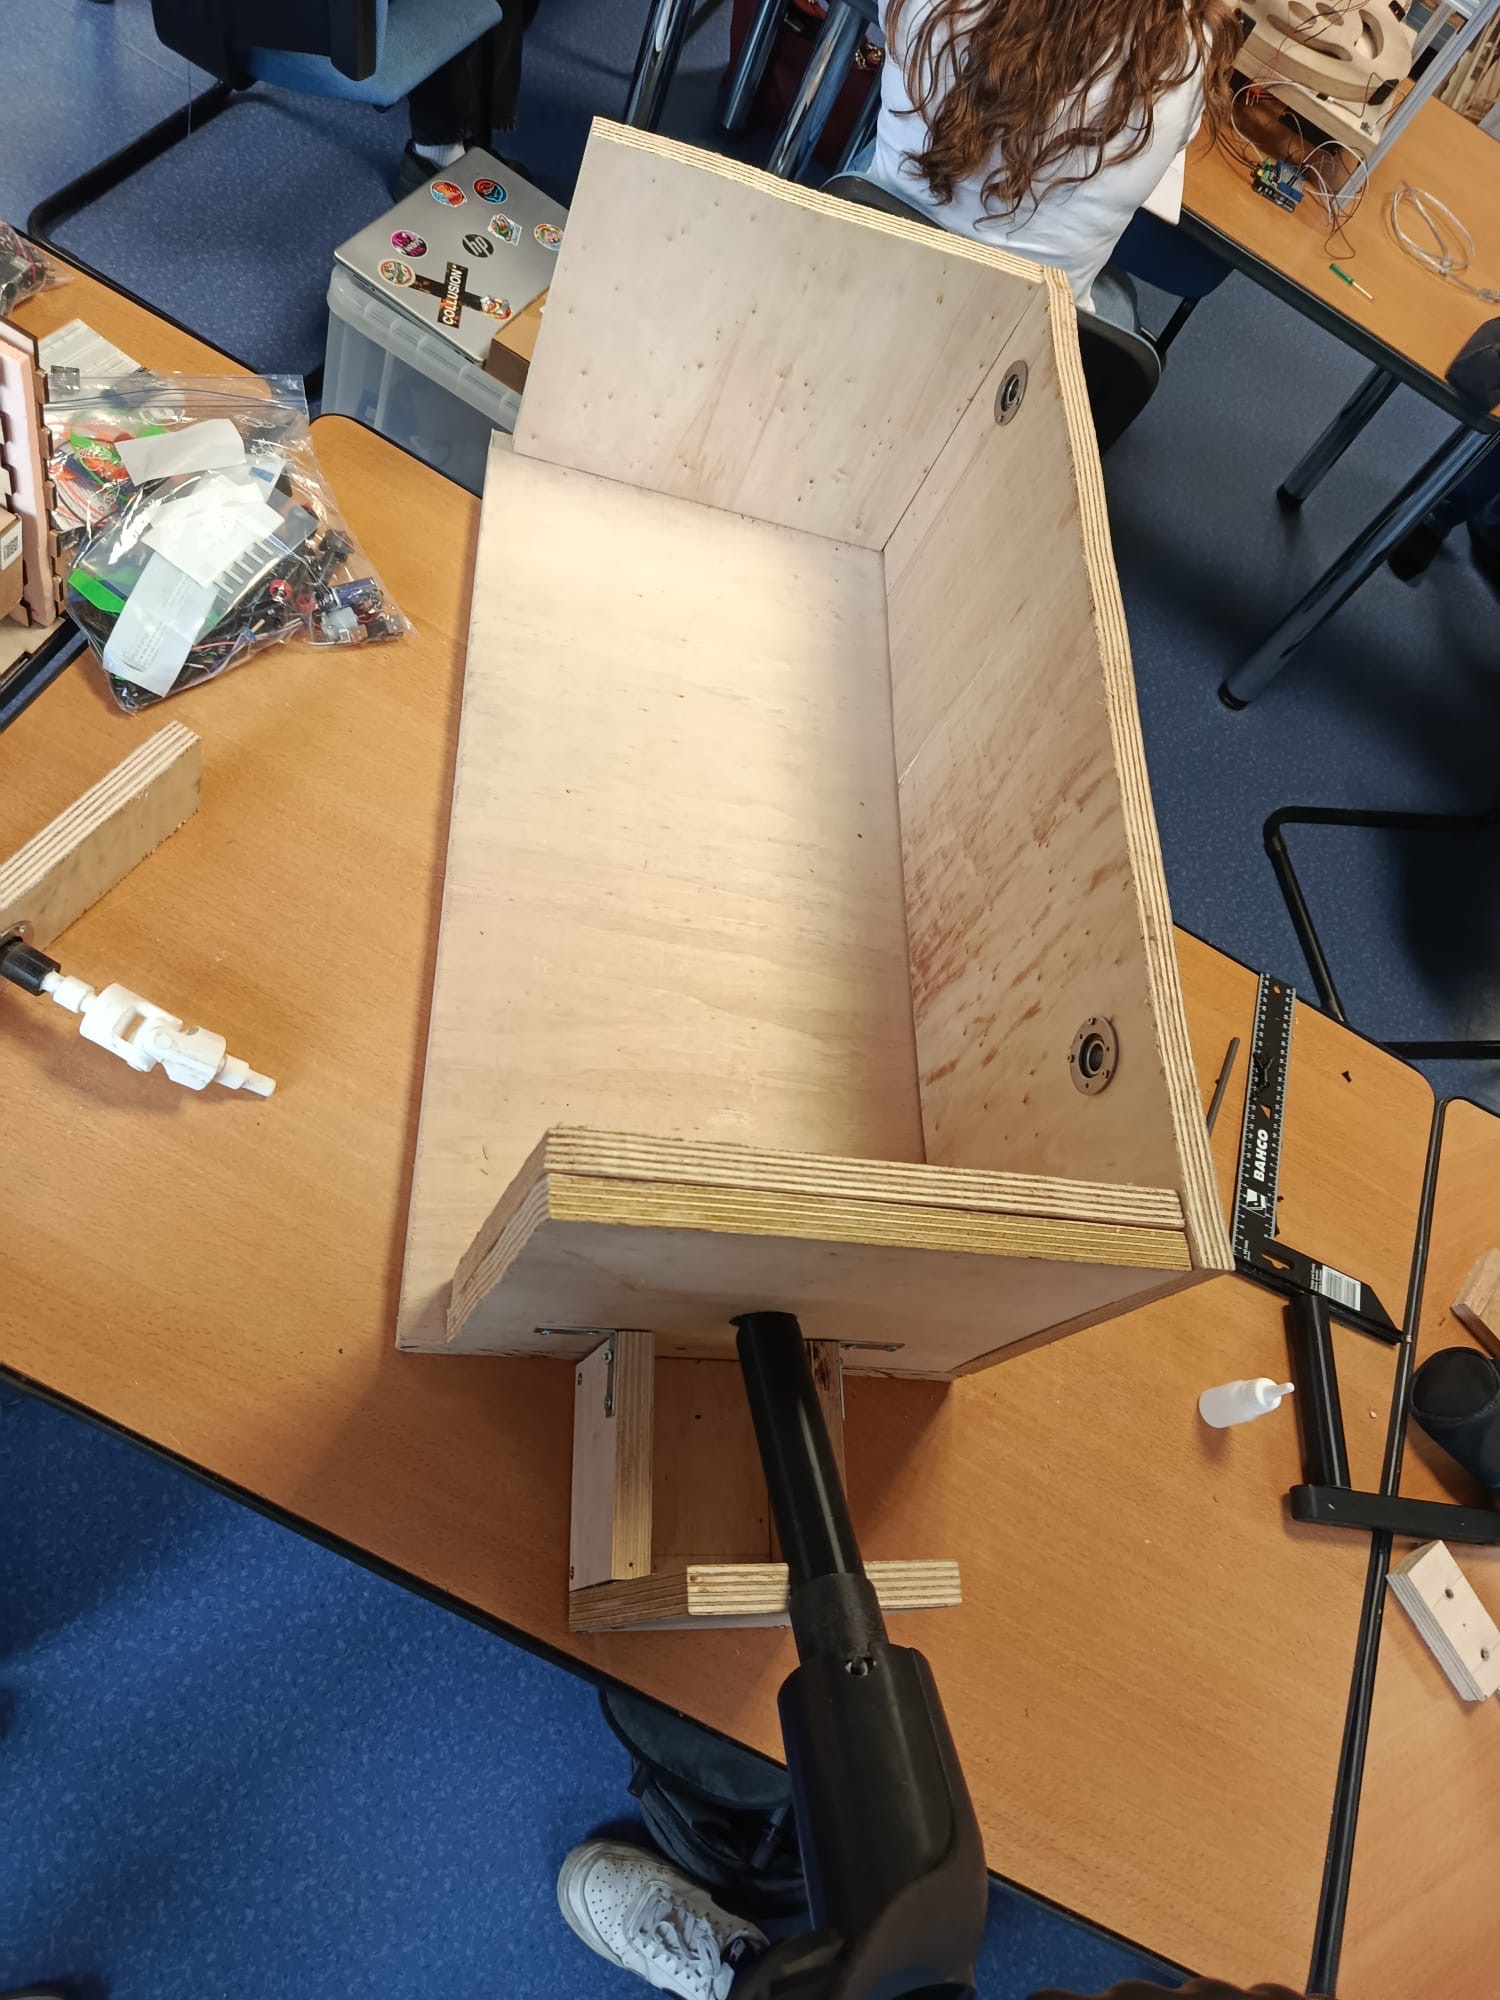
Ensuite, nous avons assemblé les parois avant, arrière et une latérale sur le sol du bâti afin de pouvoir positionner les parois intérieures, dépendant du système mécanique. Nous avons en parallèle, monté le volant sur son axe puis introduit ce dernier dans le trou (percé à 30 degrés) prévu à cet effet.

Début du montage du bâti et inclusion du volant

Comme vous pouvez voir sur la photo précédente, nous n’étions pas très confiants de laisser le volant, plutôt lourd, au bout de l’axe. Nous avons alors décidé de créer un petit support permettant de reposer l’axe (bien qu’il ne présentait pas de signe de fatigue). Nous l’avons encastré avec des équerres de métal et des vis.

Une fois le volant monté, l’assemblage du système mécanique et le positionnement des planches intérieures étaient très minutieux pour permettre l’engrènement optimal de la roue dentée et du pignon.

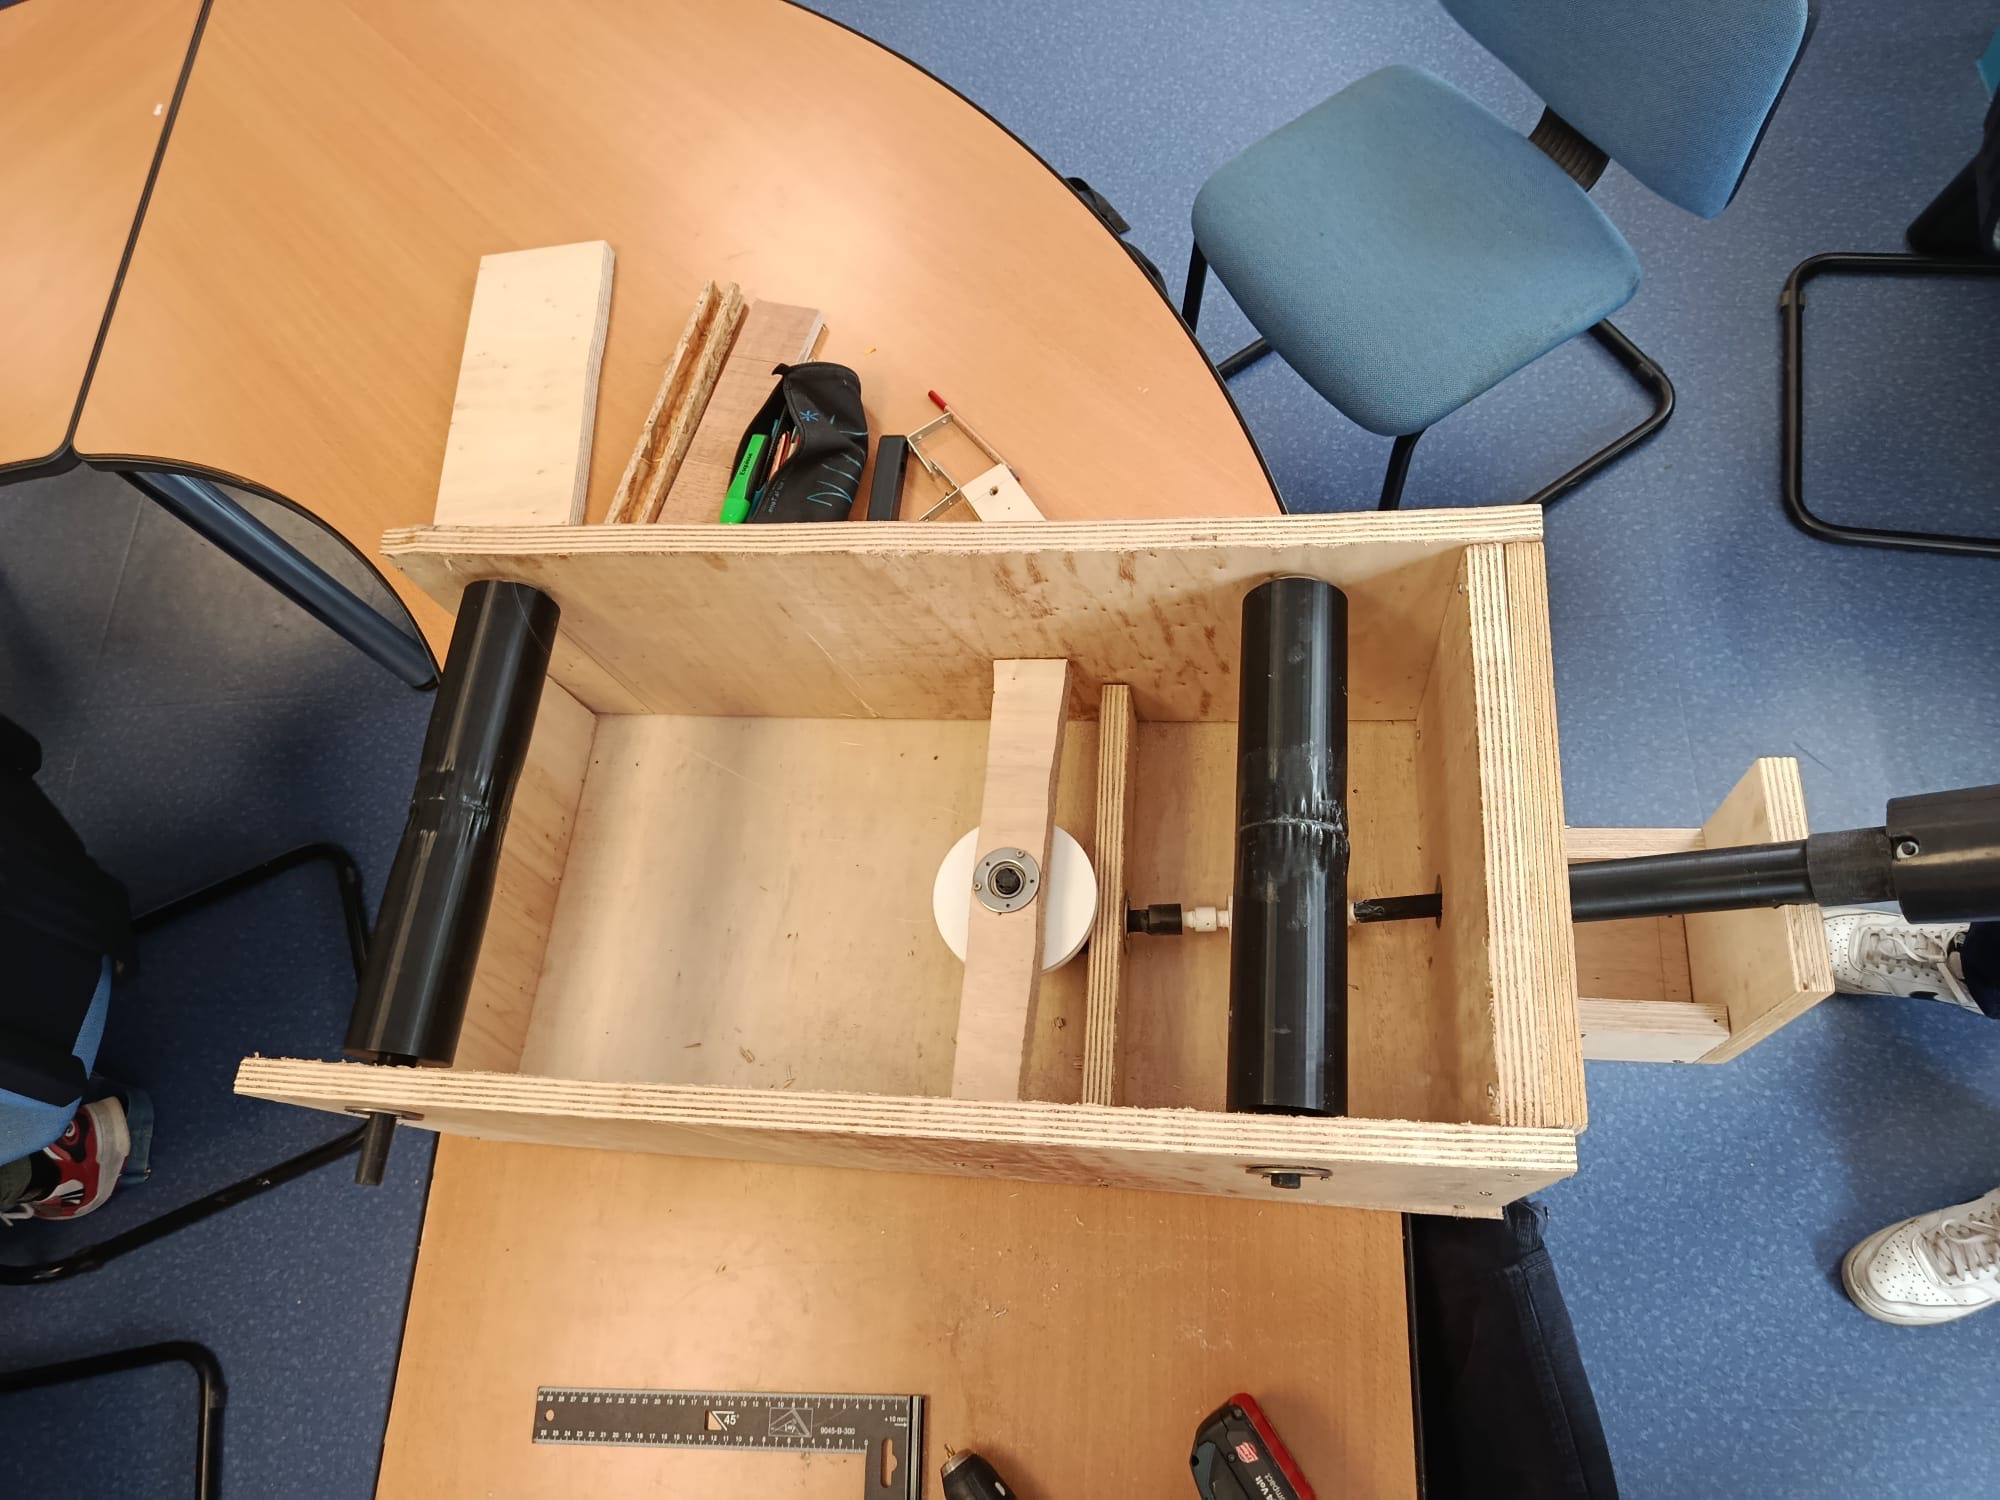
Prochaine étape (et heureusement bien plus simple que la précédente) : il fallait insérer les deux cylindres esclaves du tapis dans les roulements à billes fixés sur la première planche latérale. Une fois en place, on a pu refermer le bâti en vissant la seconde planche latérale, elle aussi équipée de deux roulements pour maintenir les rouleaux.

Serrage des deux cylindres du tapis dans les roulements à billes et fixation de la dernière paroi

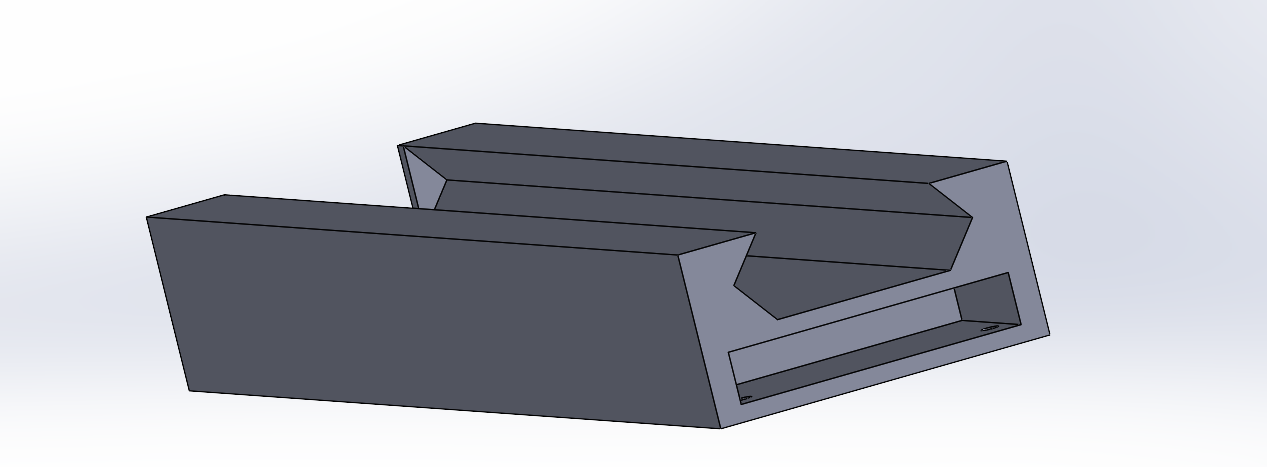
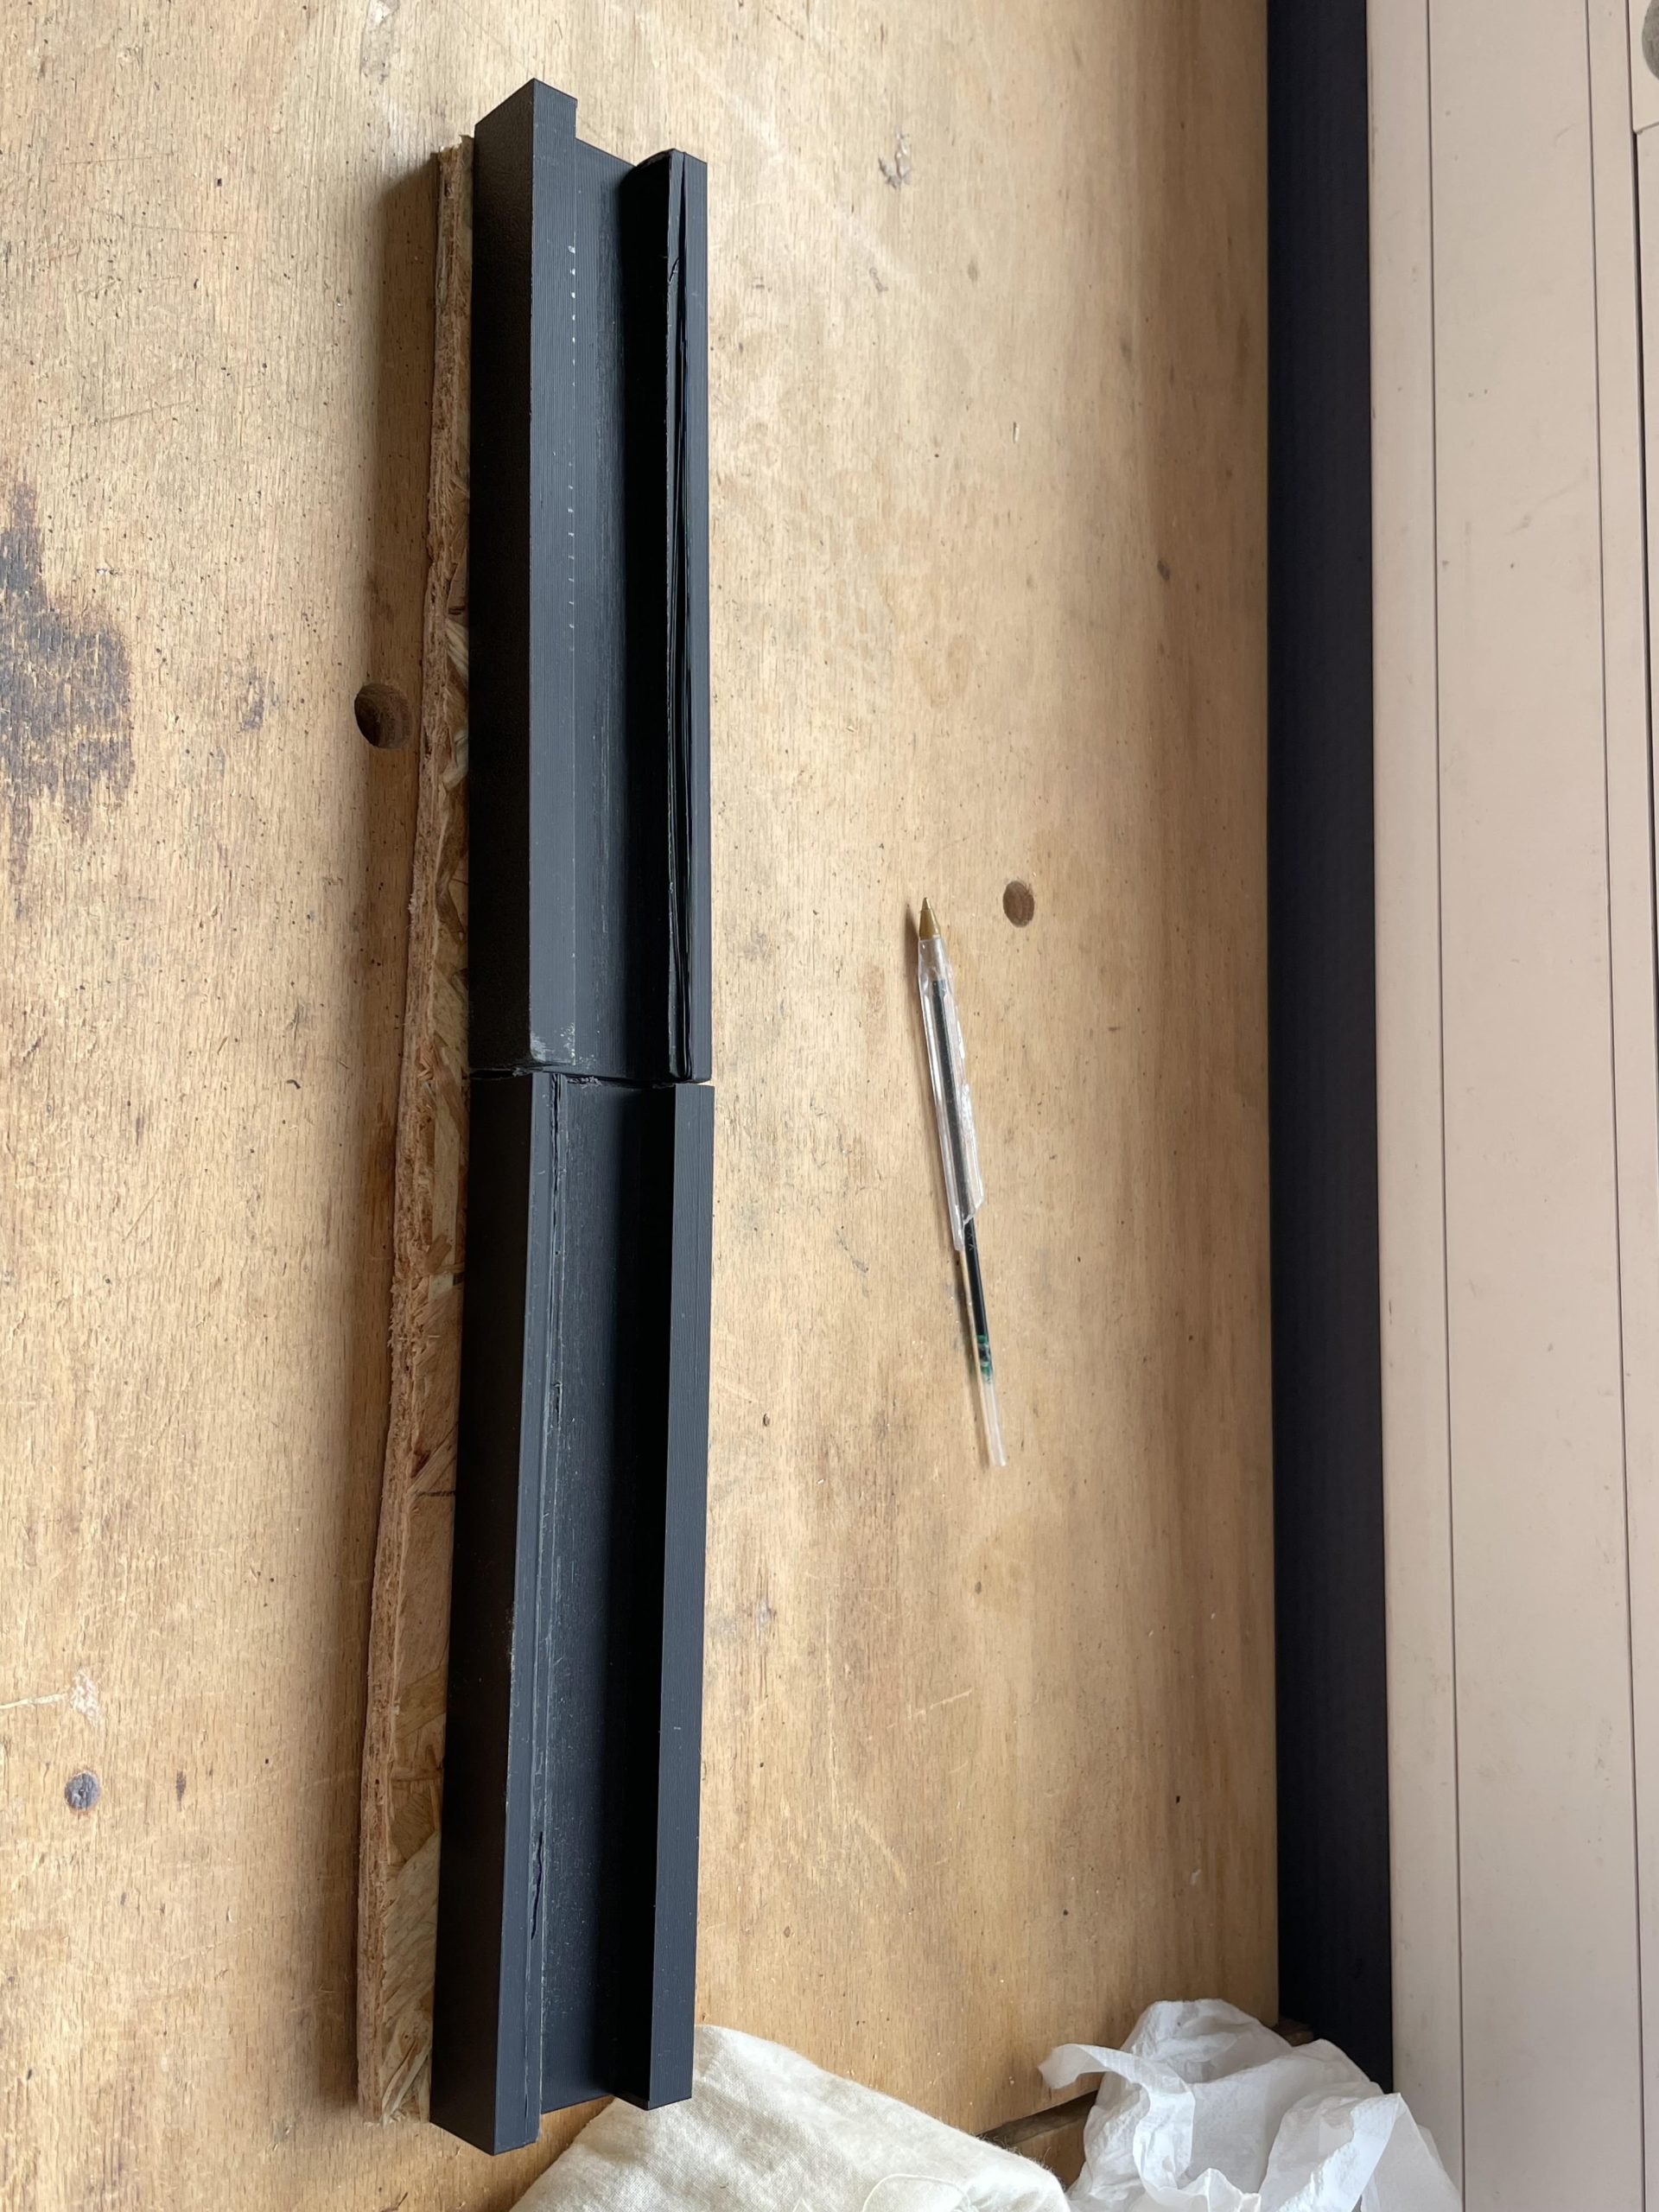
Nous avons ensuite ajouté une gouttière afin de permettre la translation de l’aimant (qui sera l’élément de guidage du véhicule de gauche à droite). Nous avions initialement prévu une gouttière en bois, mais les frottements trop importants nous ont poussés à revoir notre choix. Finalement, nous avons opté pour une gouttière avec un socle sur mesure imprimés en 3D, en laissant un léger jeu pour ne pas bloquer le glissement. Une fois ce dispositif installé, nous avons positionné 2 aimants à l’intérieur du socle.

Malheureusement, des défauts d’impression sont survenus, transformant l’enlèvement de matière initialement prévu en forme de trapèzes symétriques en un enlèvement de matière rectangulaire. Nous avons donc été contraints de poncer le support pour les aimants, qui n’avait pas subi de défaut d’impression, afin qu’il puisse rentrer dans la gouttière.

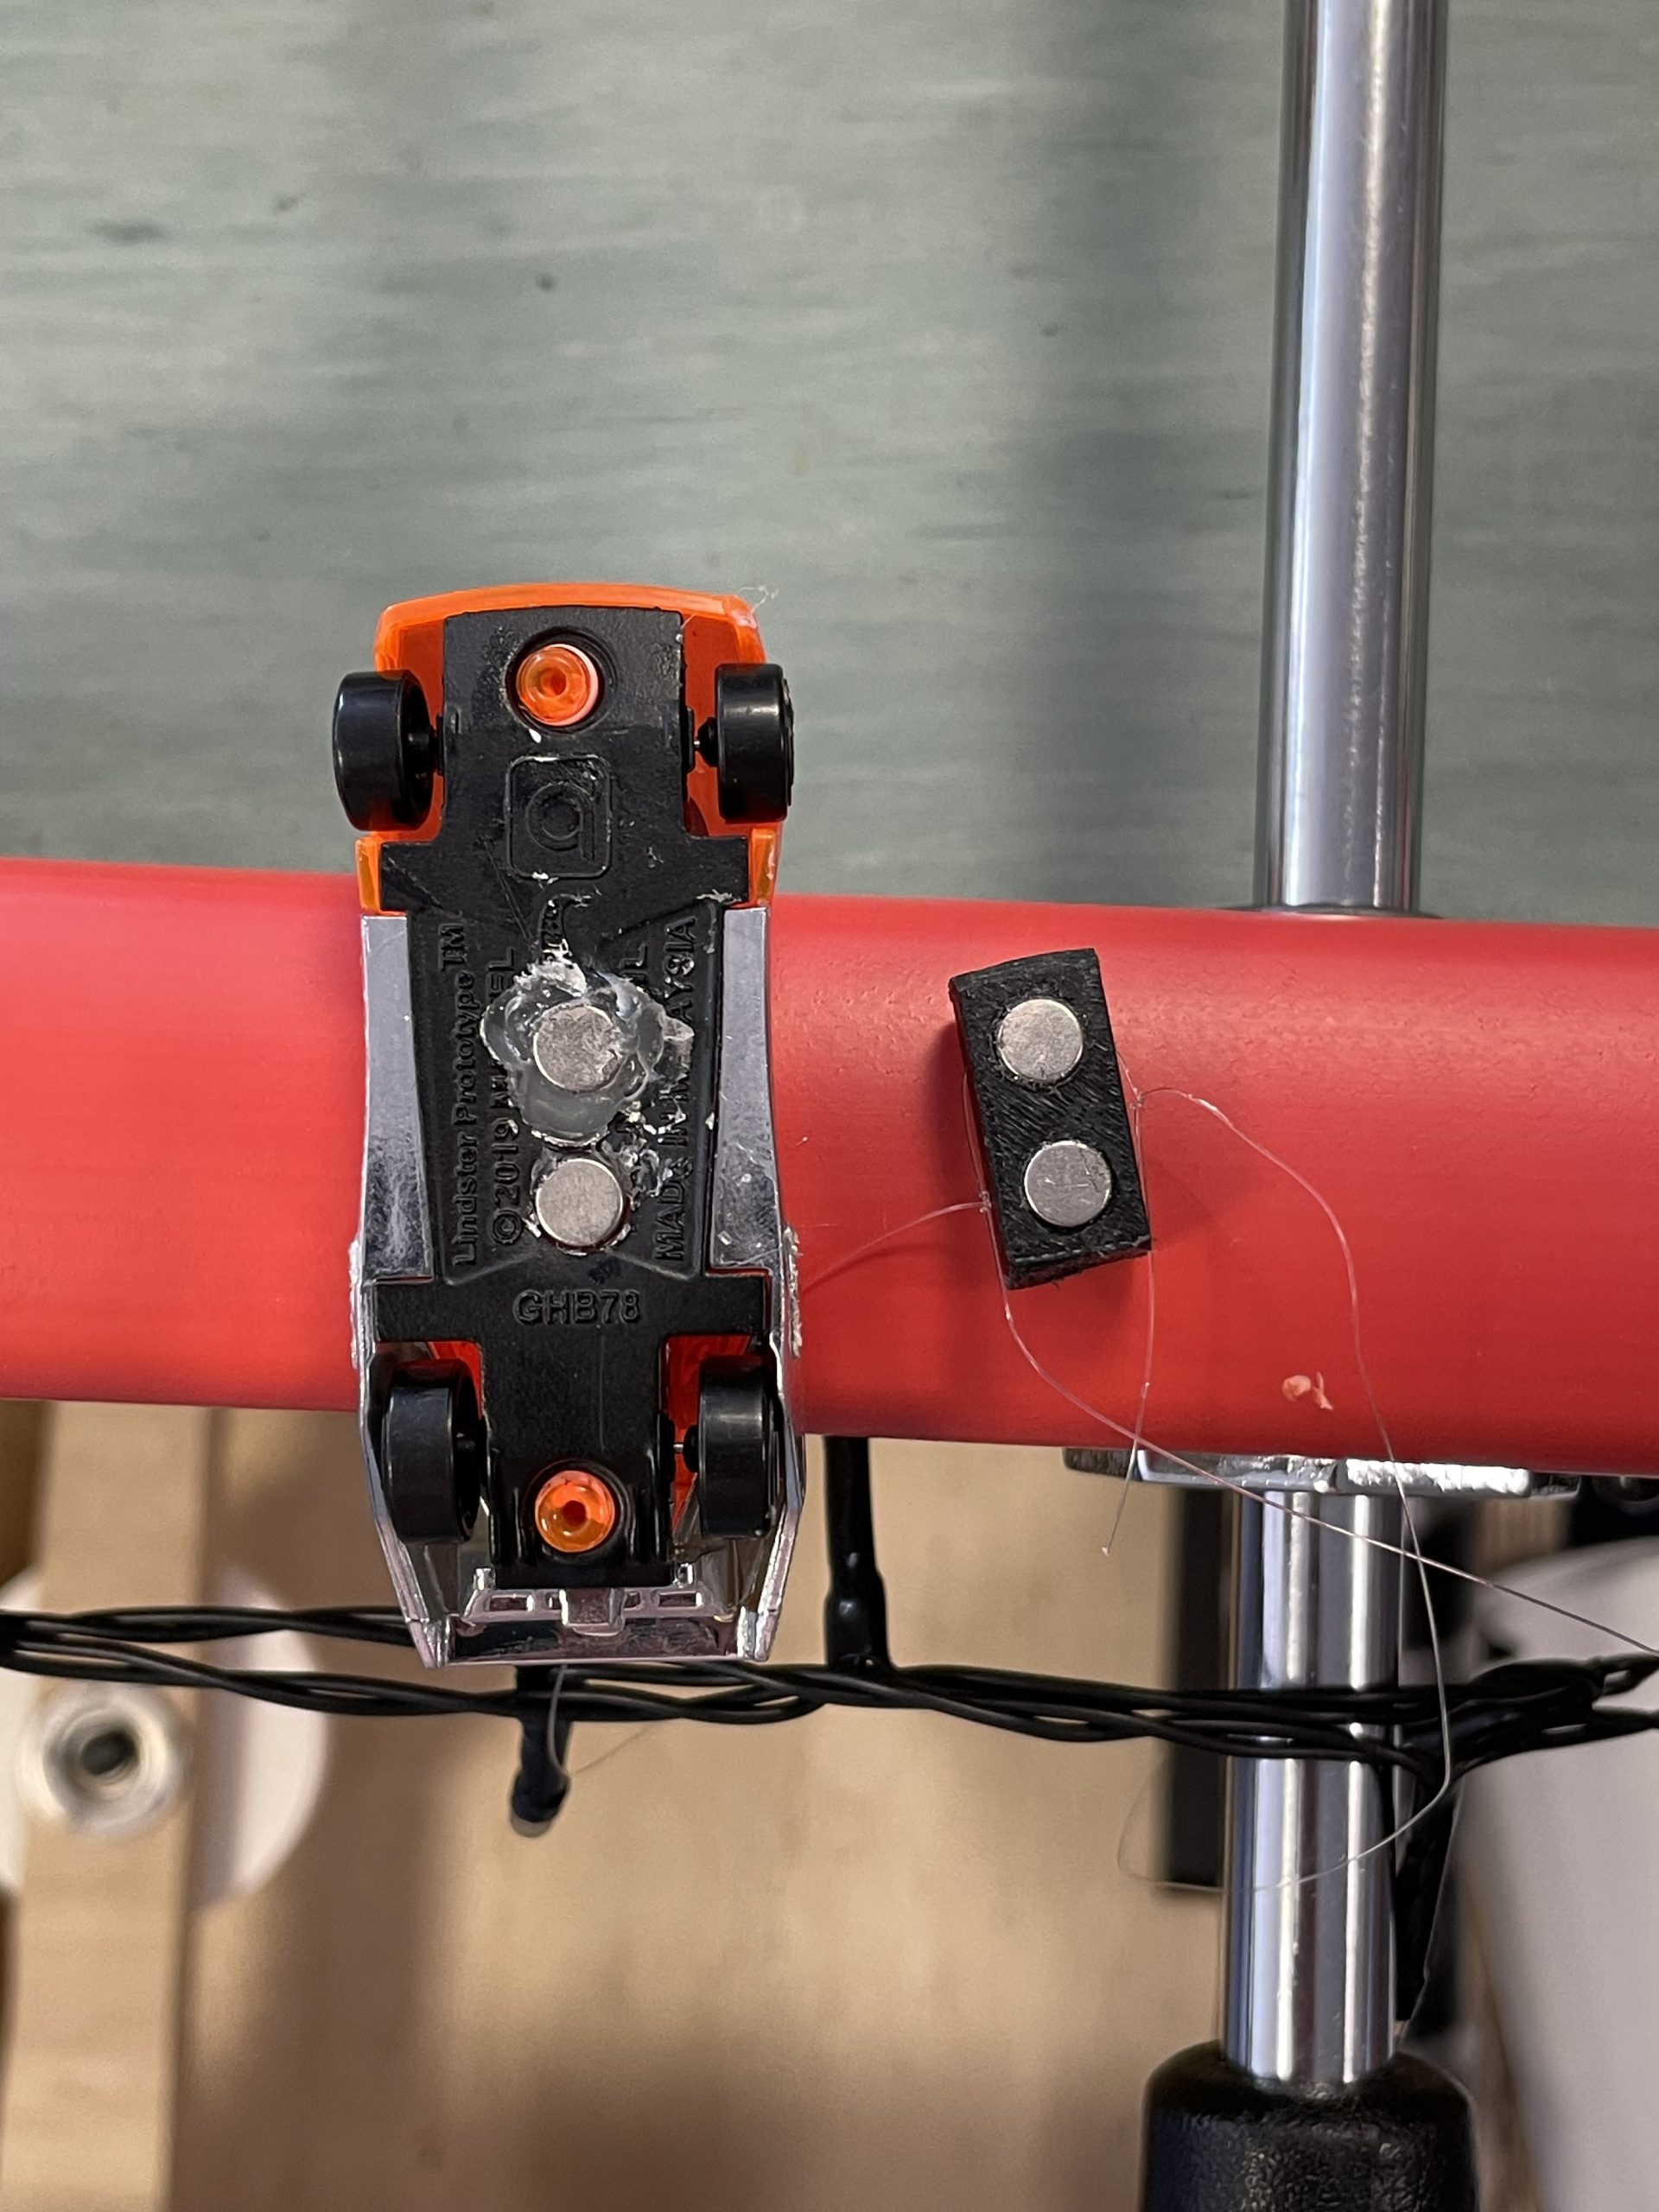
Afin d’aimanter la petite voiture, nous avons collé à son sous-châssis 2 autres aimants.

Après avoir réglé un problème lié aux aimants, détaillé dans le paragraphe suivant, nous avons tendu la nappe autour des deux grands cylindres et disposé dessus tous les obstacles ainsi que le véhicule à jouer pour rendre notre projet fonctionnel.

Problème de dernière minute

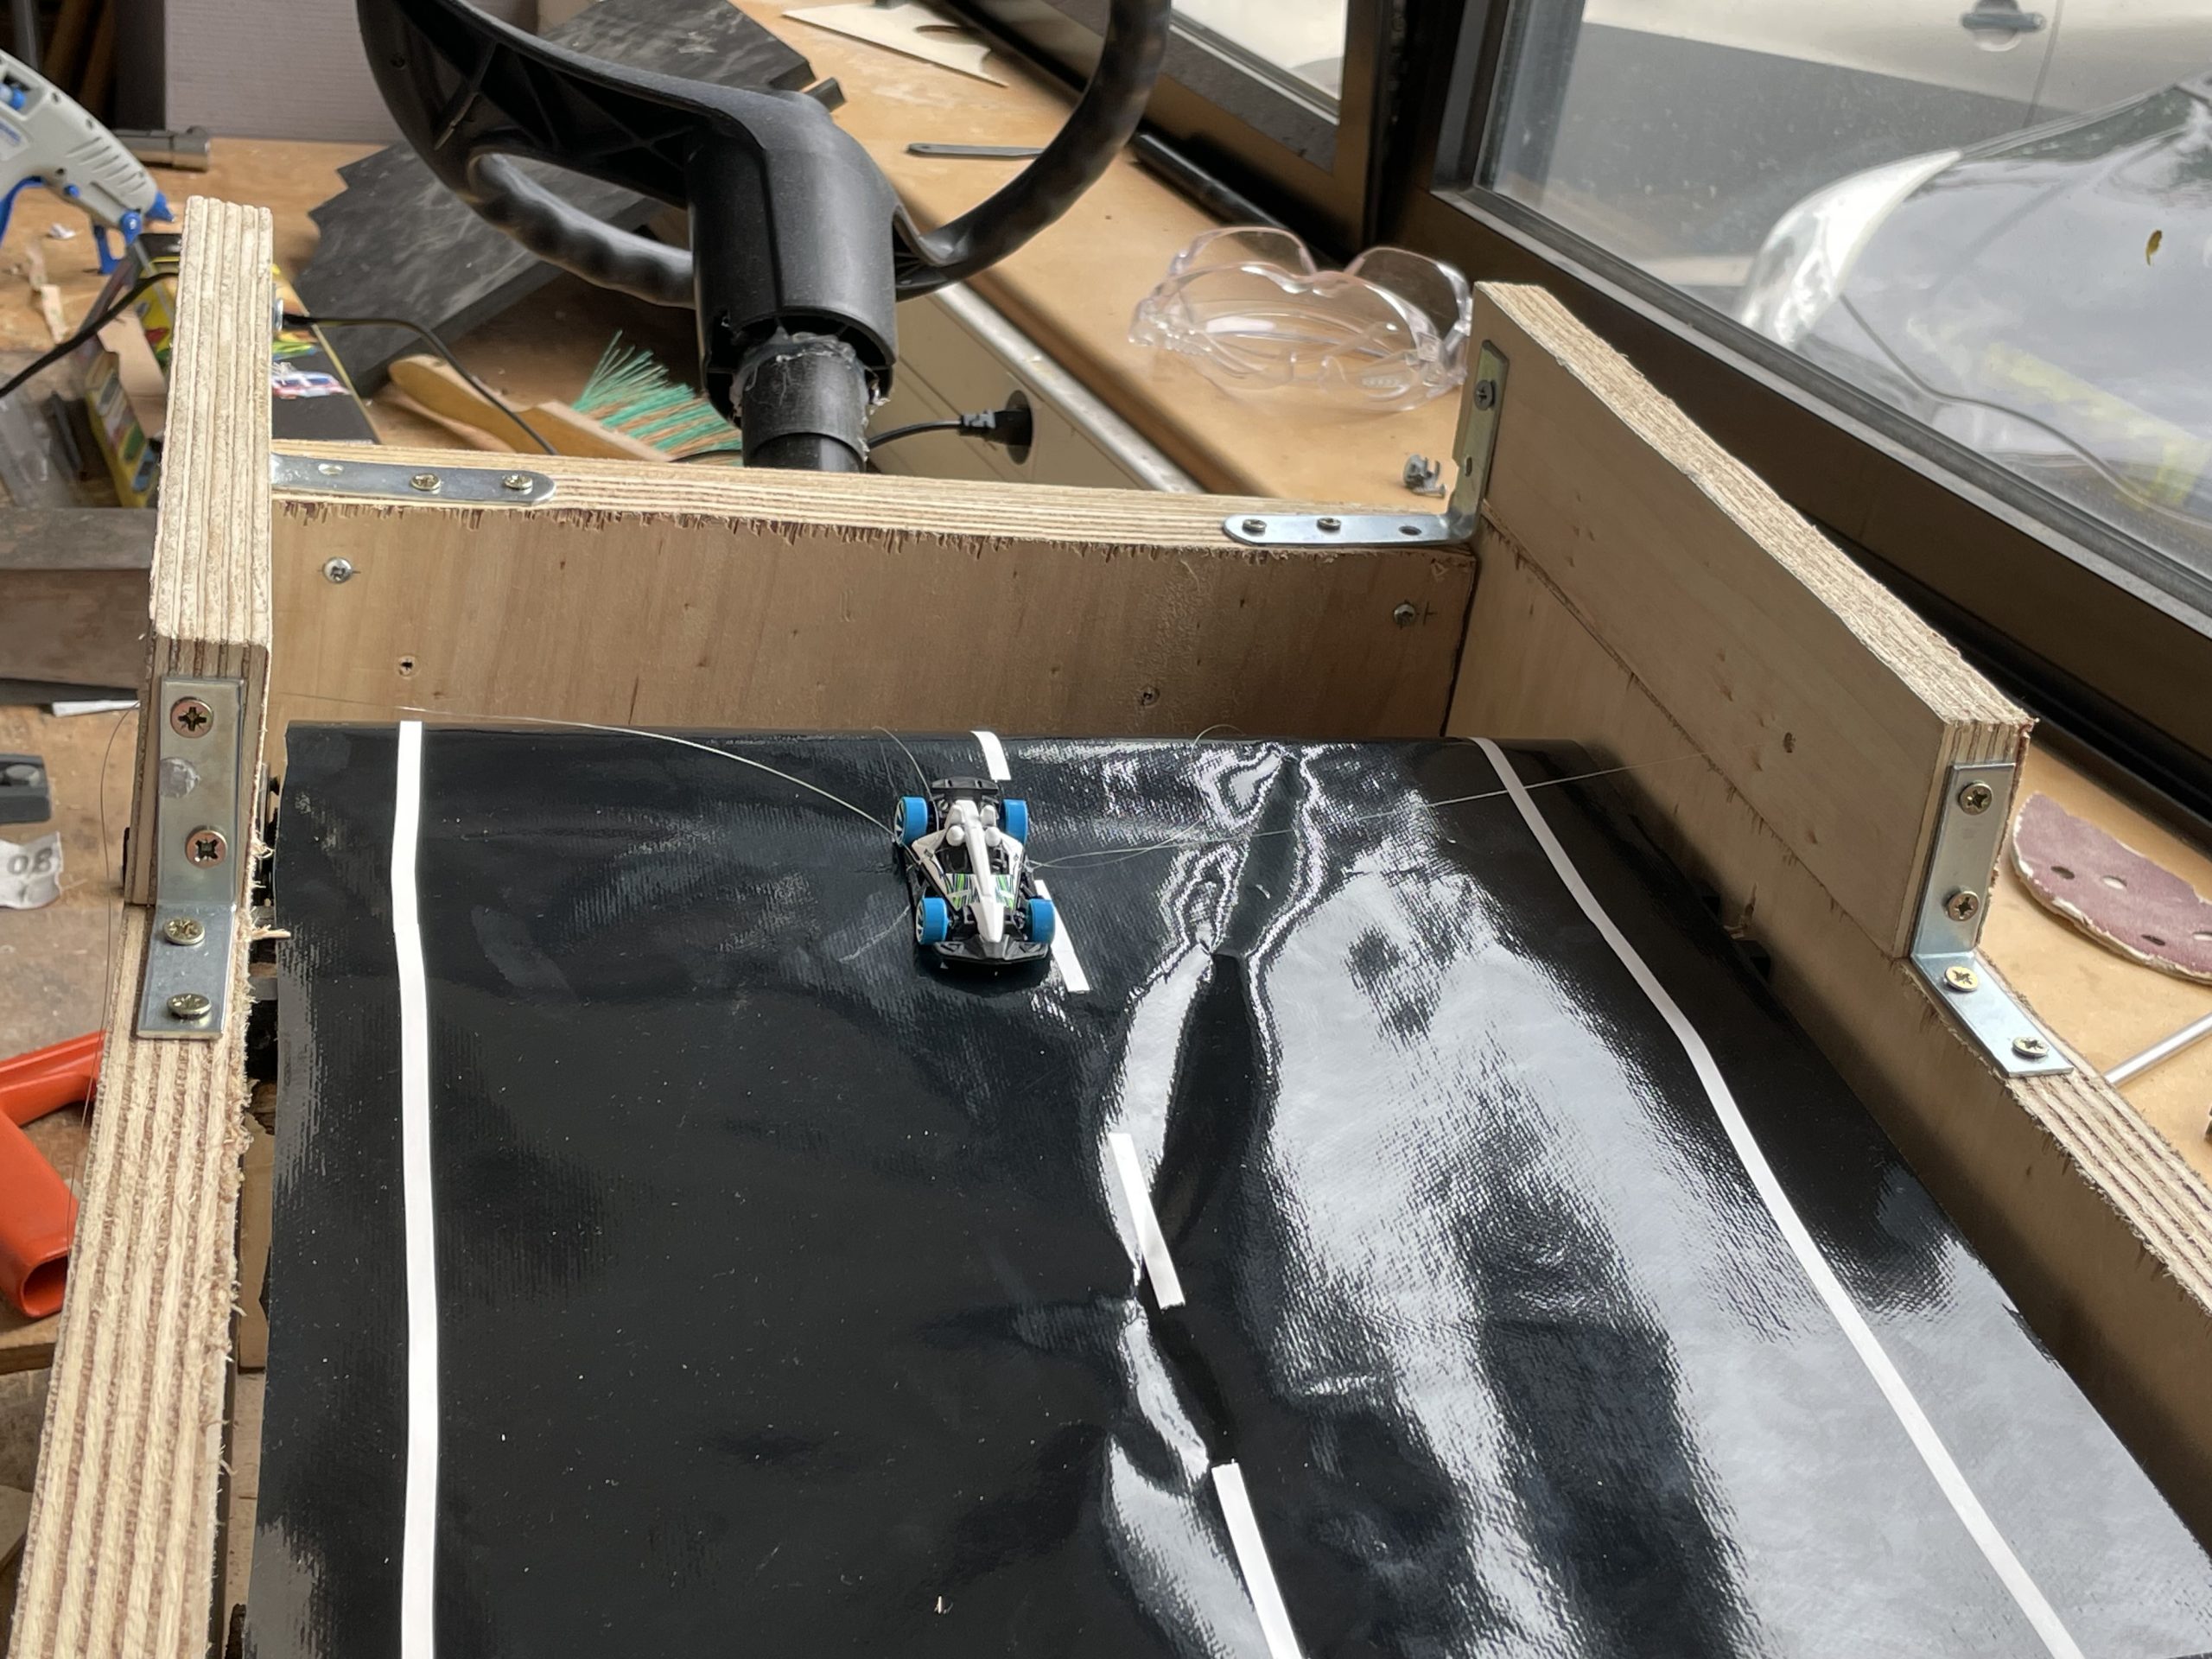
Après quelques tests à travers la nappe, nous nous sommes rendus compte que les défauts d’impression de la gouttière représentaient un problème plus important que nous le pensions. En effet, les aimants sous la voiture, plutôt puissants, ont attiré le support vers le haut, le sortant ainsi de son cadre prévu dans la gouttière. Ce problème ne serait pas survenu avec la forme initialement prévue pour la gouttière car il était pensé que celle-ci bloque la translation vers le haut du support. Par souci de temps, nous n’avons malheureusement pas pu réimprimer la gouttière et la seule solution qui s’offrait à nous était d’accrocher directement les fils à la voiture, abandonnant ainsi la gouttière et le système d’aimants.

Nous avons donc fixé au bâti, 2 nouvelles parois trouées pour faire passer les fils plus haut afin que les obstacles puissent passer en dessous, et noué le fil des deux côtés de la voiture.

Voiture dirigée directement par les fils suite aux problèmes liés aux défauts d’impression

Conclusion

Après plus de 100 heures de travail, nous sommes très heureux d’avoir pu rendre notre projet fonctionnel. Nous avons tous les 3 aimé réaliser ce projet qui est notre première expérience du monde de l’ingénierie. Nous avons aussi découvert une face cachée du métier, pas forcément mise en valeur mais qui n’est pas des moindres : mener à bien un projet complexe avec un budget assez restreint. Bien que des solutions simples existaient pour répondre à nos attentes, nous avons dû repenser des éléments de notre objet pour ne pas dépasser le budget qui nous était attribué. Nous également avons pu mettre en pratique un grand nombre de connaissances acquises lors de nos 2 années de PeiP qui ne paraissaient pas forcément concrètes au départ. Enfin, ce projet a mis en valeur les désaccords auxquels nous avons pu faire face. Cela nous a permis de nous rendre compte de la résilience et de la pédagogie nécessaires pour faire valoir son point de vue auprès des autres membres de l’équipe et de trouver une solution commune.

Pour finir ce blog, nous voulions tout particulièrement remercier Maxime KACHIT, notre tuteur de projet ainsi que Boris RAYER, responsable du Fablab, qui nous ont beaucoup aidé et permis de mener à bien ce projet.

Nous espérons que ce blog vous aura plu et donné envie, vous aussi, de vous lancer dans un beau projet comme le nôtre.

Le String Art

Art et technologie, le String Art

Mots-clés : Polytech, String Art, mécanique, programmation, image, impression 3D, automatisation

Bonjour à tous,

Si vous être arrivés jusqu’à ce blog c’est que vous voulez en savoir plus sur notre projet !

La team

Nous sommes deux étudiantes de deuxième année à Polytech Angers. Nous avons eu une période de 100 heures pour réaliser notre projet. Nous avons eu comme projet de fin d’année le String Art.

Le fameux projet

Quel est l’objectif final du projet ? Réaliser une machine capable de créer automatiquement des œuvres à partir d’une simple image, sans intervention manuelle.

Nous sommes parties de zéro, sans machine toute faite, en créant tout de A à Z : la structure, la programmation, le montage mécanique, l’assemblage électronique et le pilotage des moteurs. Un projet très complet et parfois (un peu trop) complexe !

Notre projet 

Le String Art, c’est quoi ?

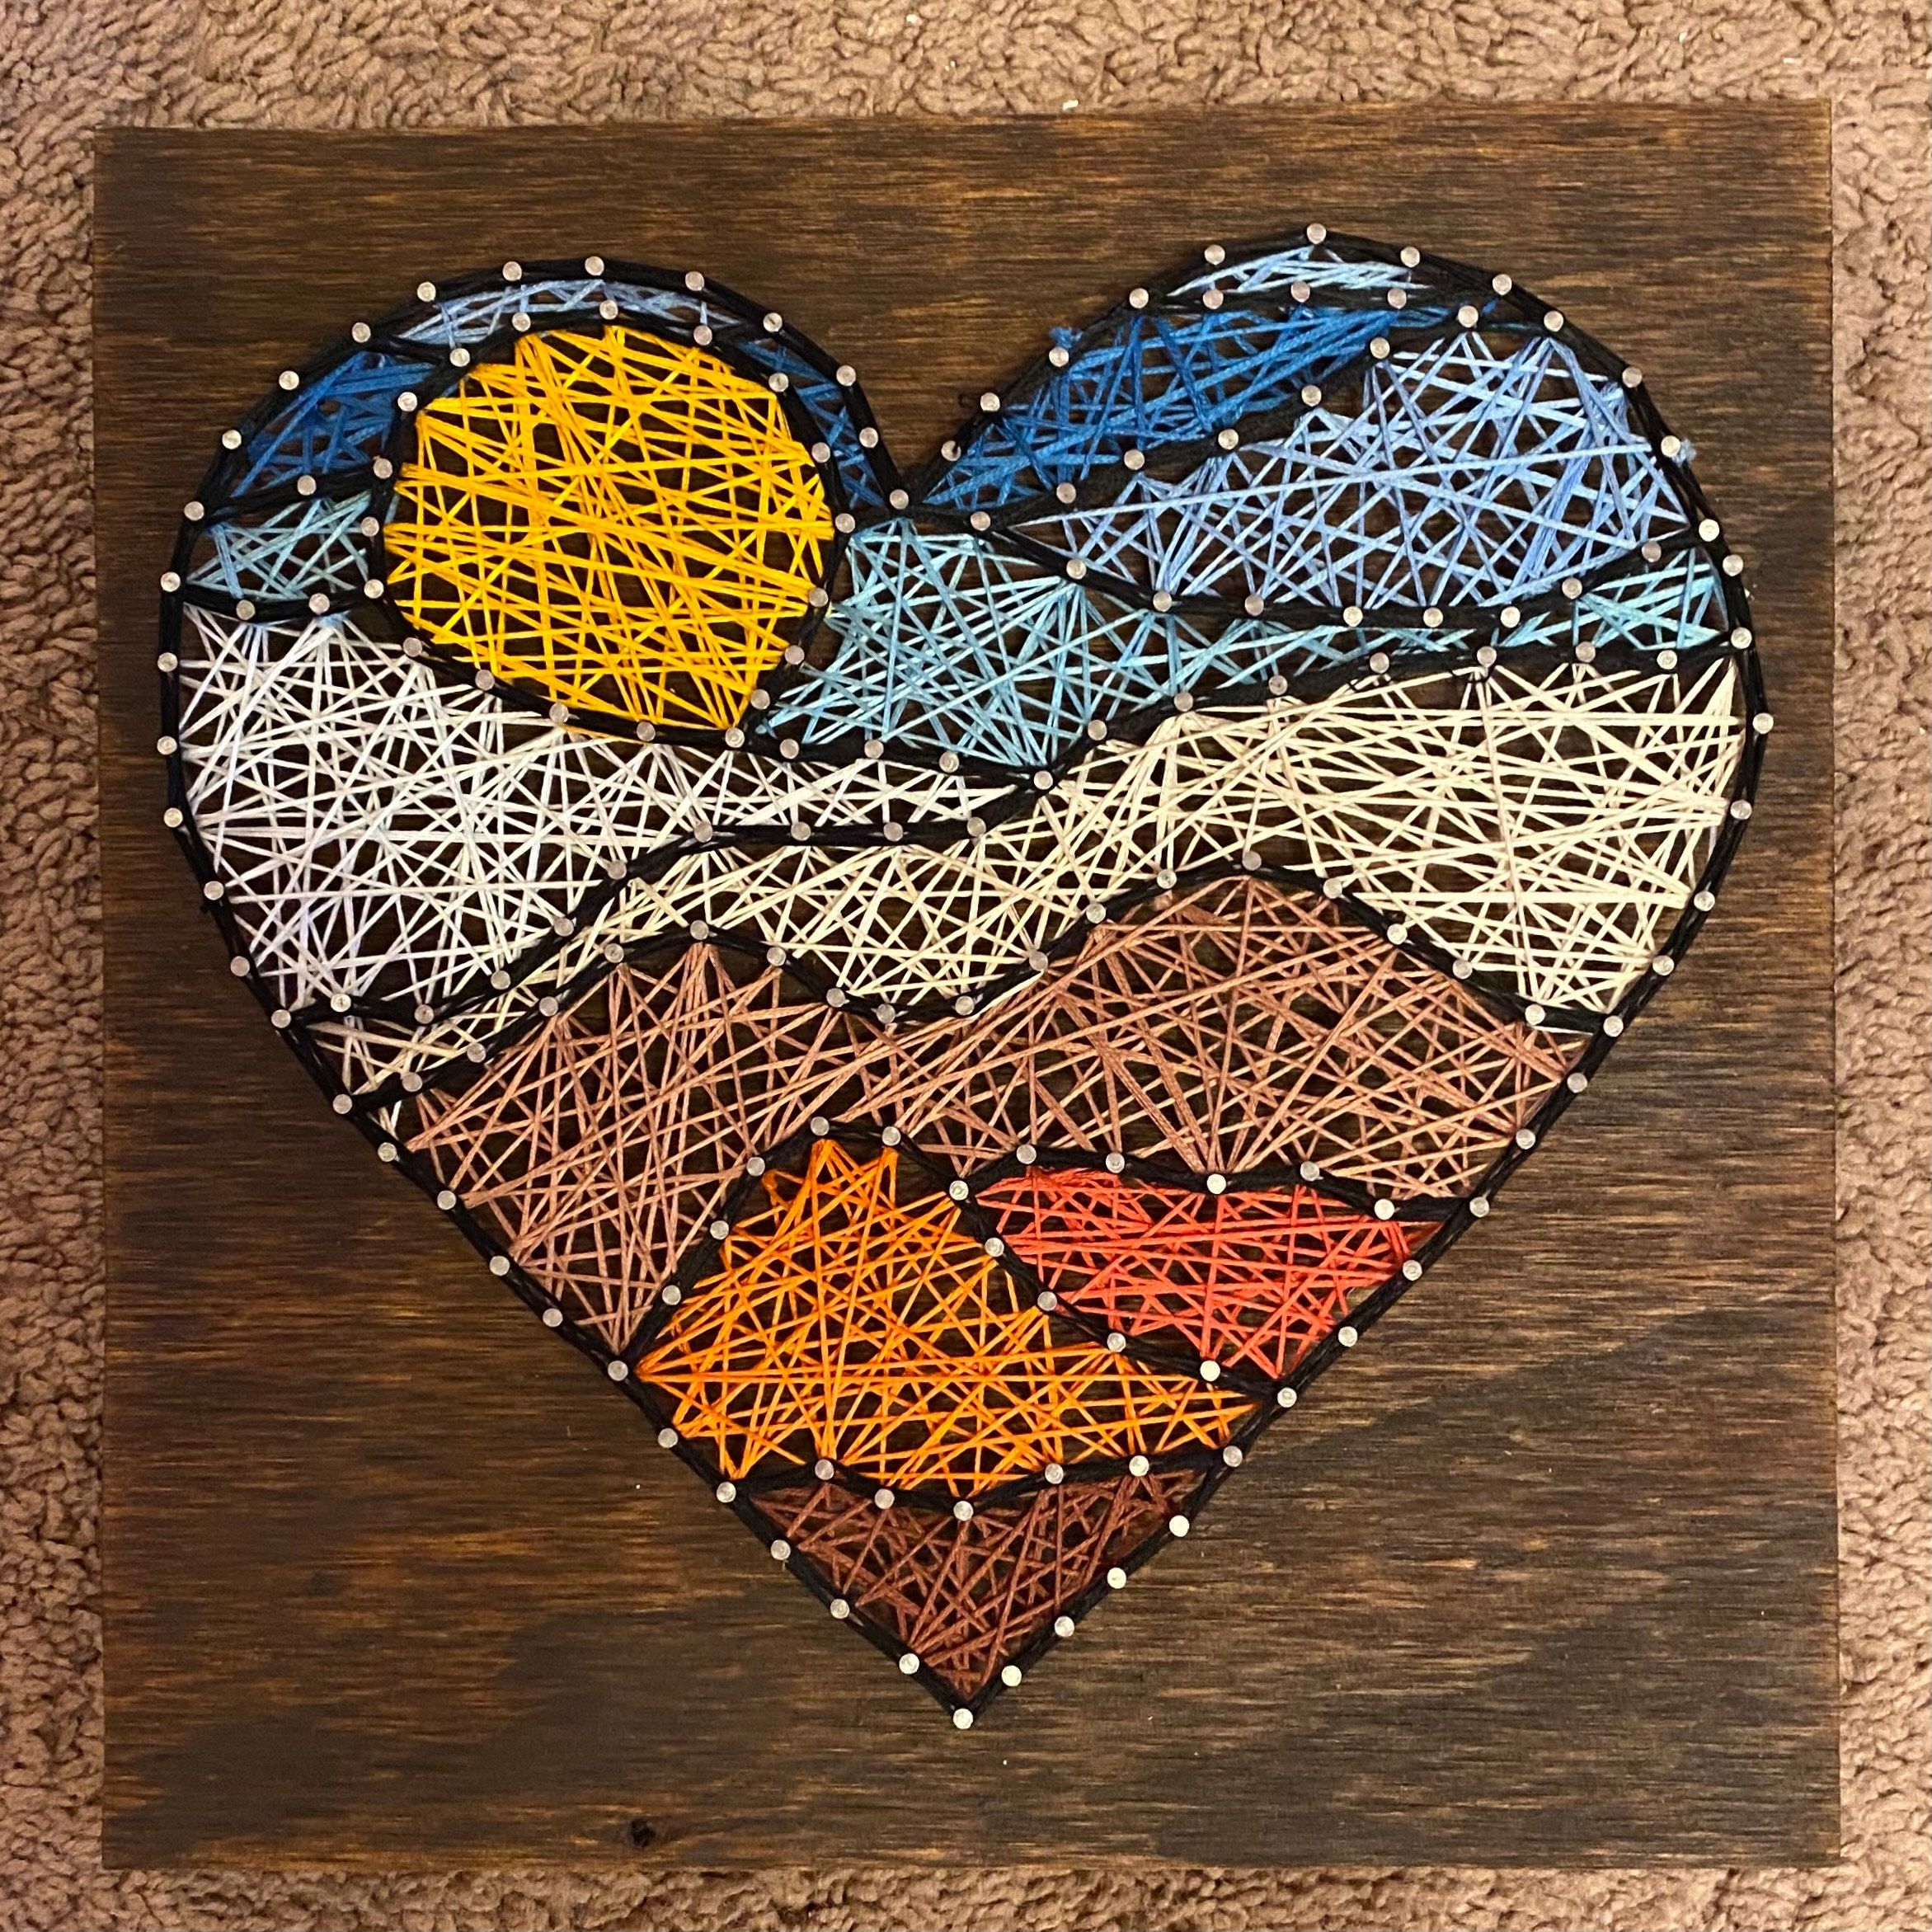
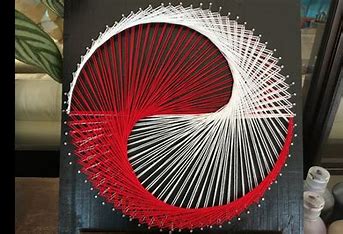
Le String Art est une forme d’art. A l’origine c’est une activité entièrement manuelle qui consistait à enrouler du fil autour de clous afin de donner une forme géométrique ou un dessin. Cette technique était très populaire dans les années 60–70 et aujourd’hui elle revient à la mode grâce aux réseaux sociaux.

Mais réaliser un tableau de String Art à la main est long, minutieux, et demande beaucoup de précision.

Notre objectif était donc d’automatiser tout ce processus en alliant toutes les technologies dont on disposait.

Exemple de String Art fait main

Les différentes étapes

Recherche & inspiration

Tout d’abord on a commencé par se renseigner sur ce qui existait déjà. On s’est inspirées de deux projets trouvés sur internet qui possédaient tous les deux un GitHub :

-> Elvis Tang pour la base de la machine.

Machine d’Elvis Tang

–> Barton Dring pour les détails mécaniques (roulements, engrenages, etc.).

Vidéo Machine de Barton Dring

Fabrication, modélisation

Pour la fabrication et le montage de la machine nous avons modélisé et imprimé un bon nombre de pièces en 3D sur SolidWorks. Certaines étaient déjà données dans les fichiers que nous avons trouvé, ceux d’Elvis Tang et de Barton Dring.

Ensuite, nous avons découpé les planches de bois que nous avions pour faire nos trois plateaux :

  • Le premier sert de socle (“la base”), il soutient l’ensemble de la machine.
  • Le plateau central, il peut tourner sur lui même grâce à l’engrenage qui lui est fixé.
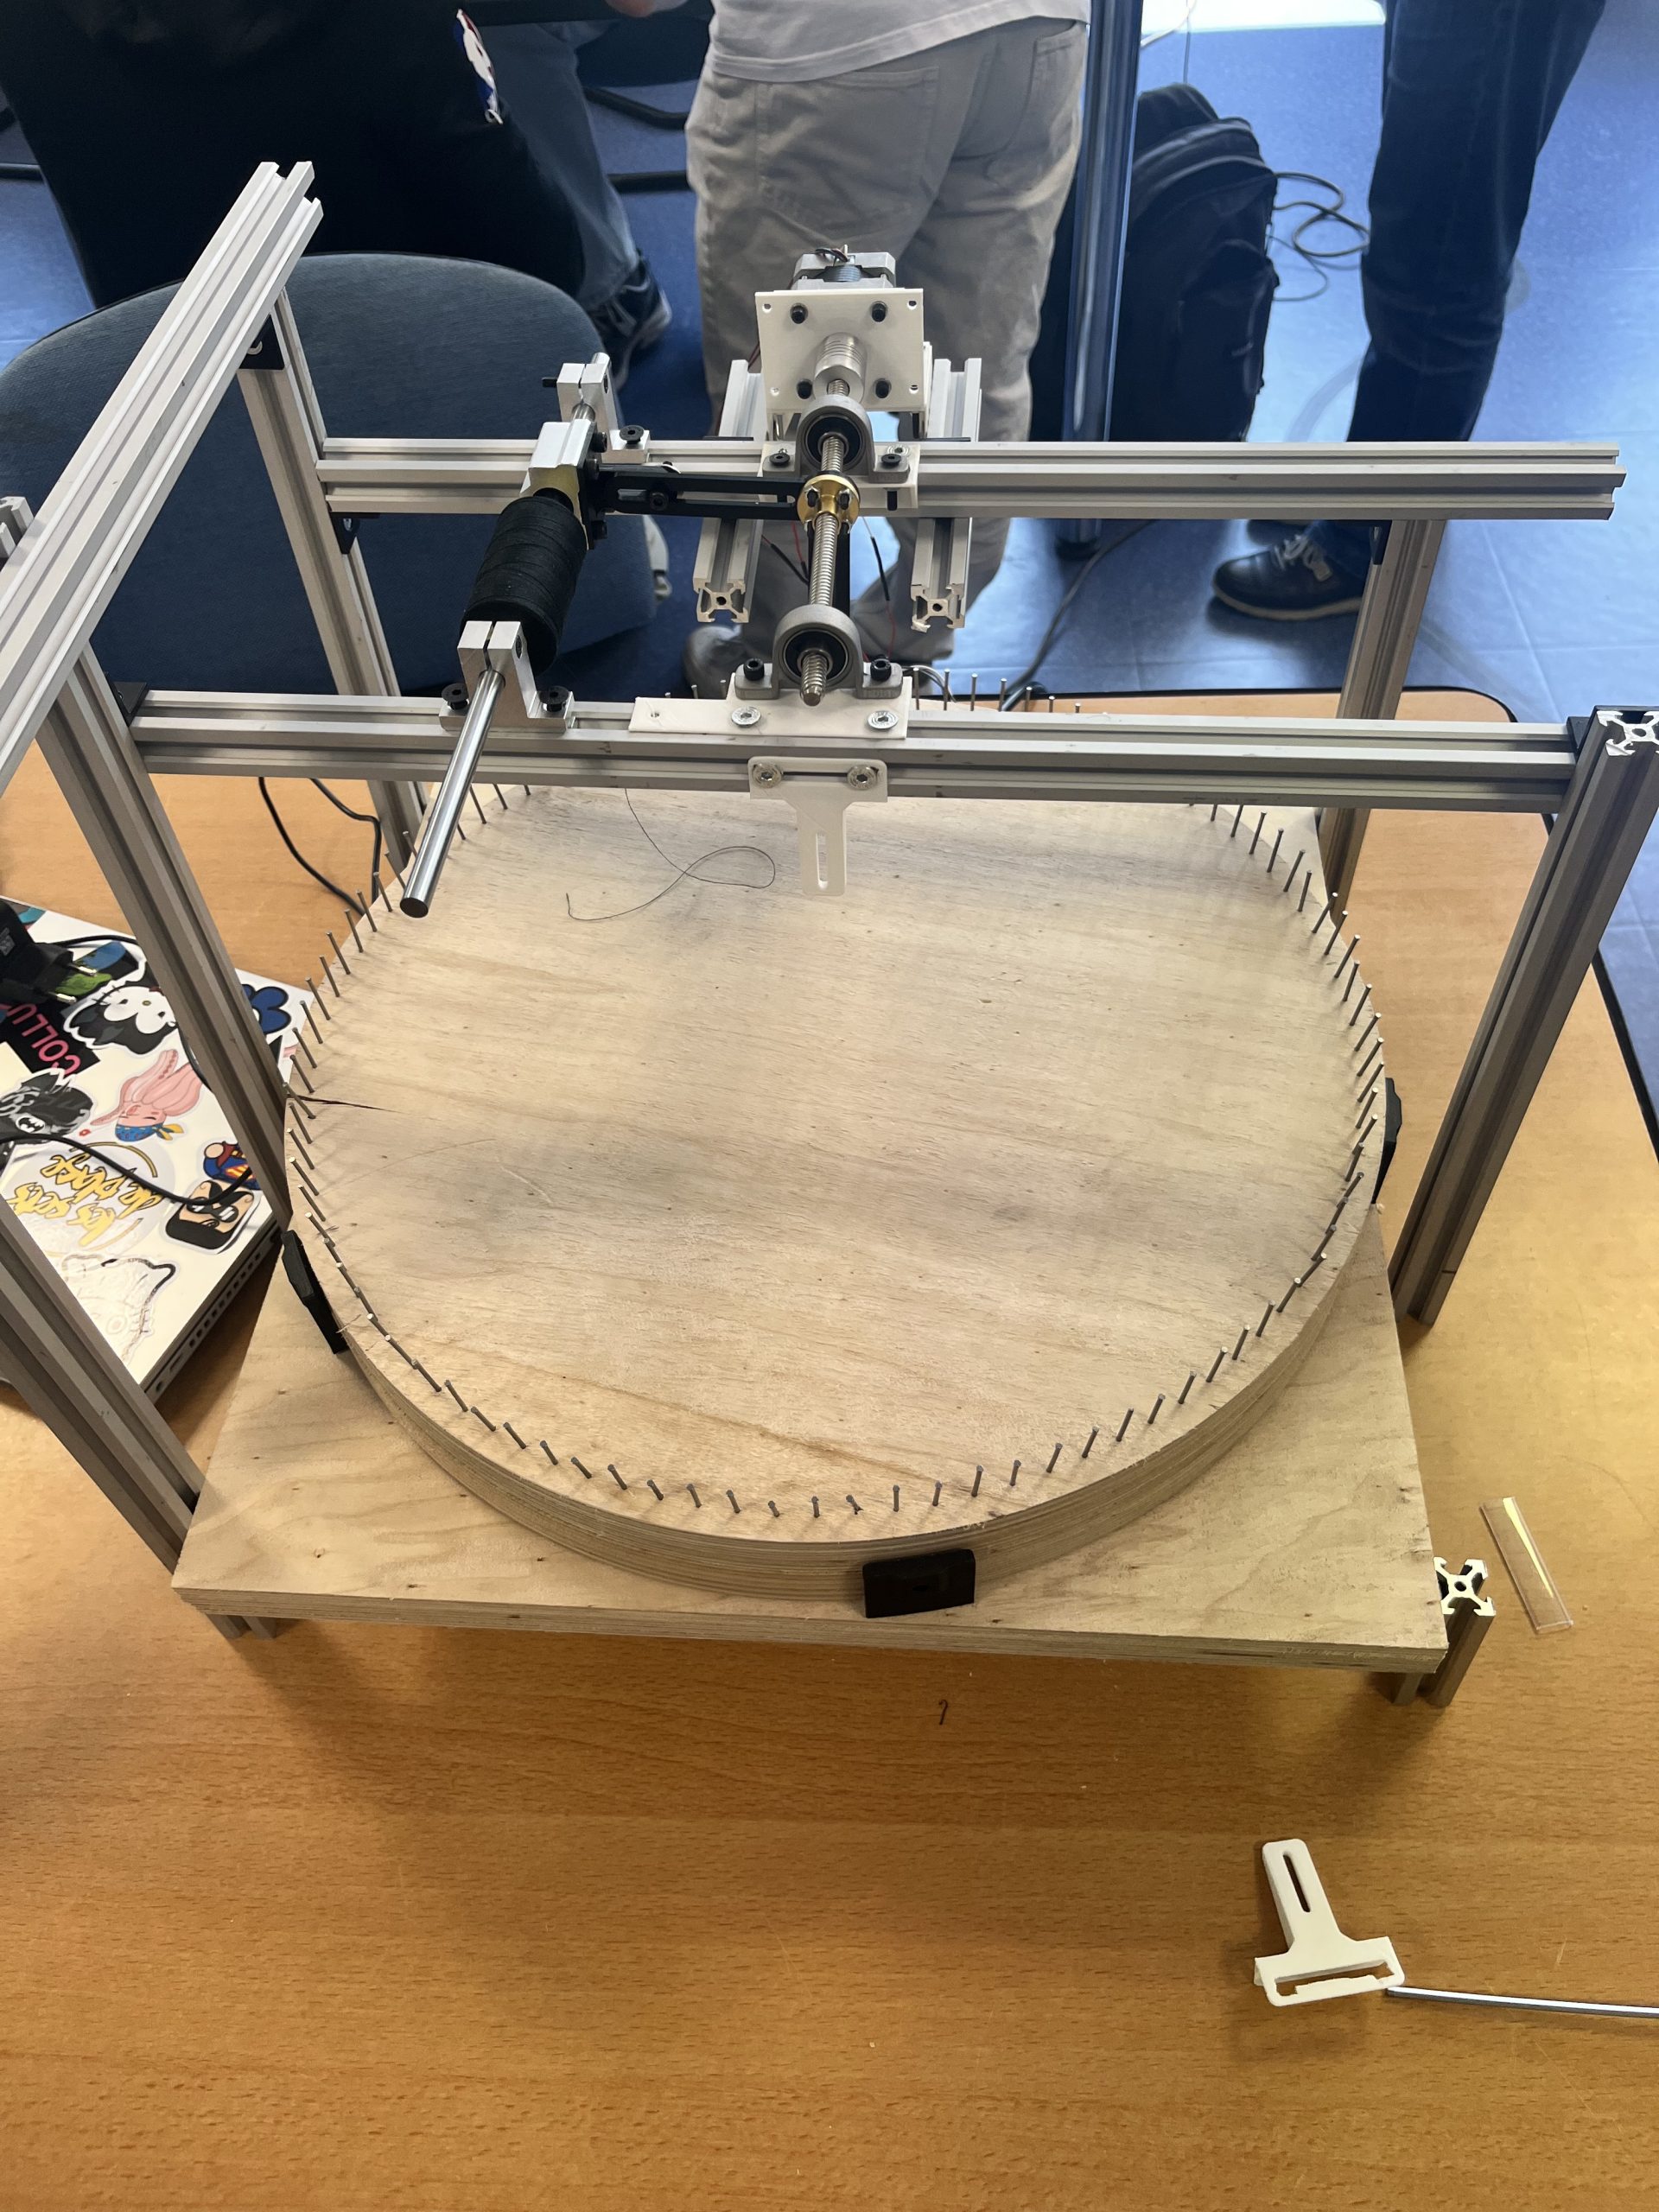
  • Le plateau supérieur, le tableau (celui où il y aura l’œuvre d’art), sur lequel 100 clous sont plantés de façon régulière sur la bordure du plateau.

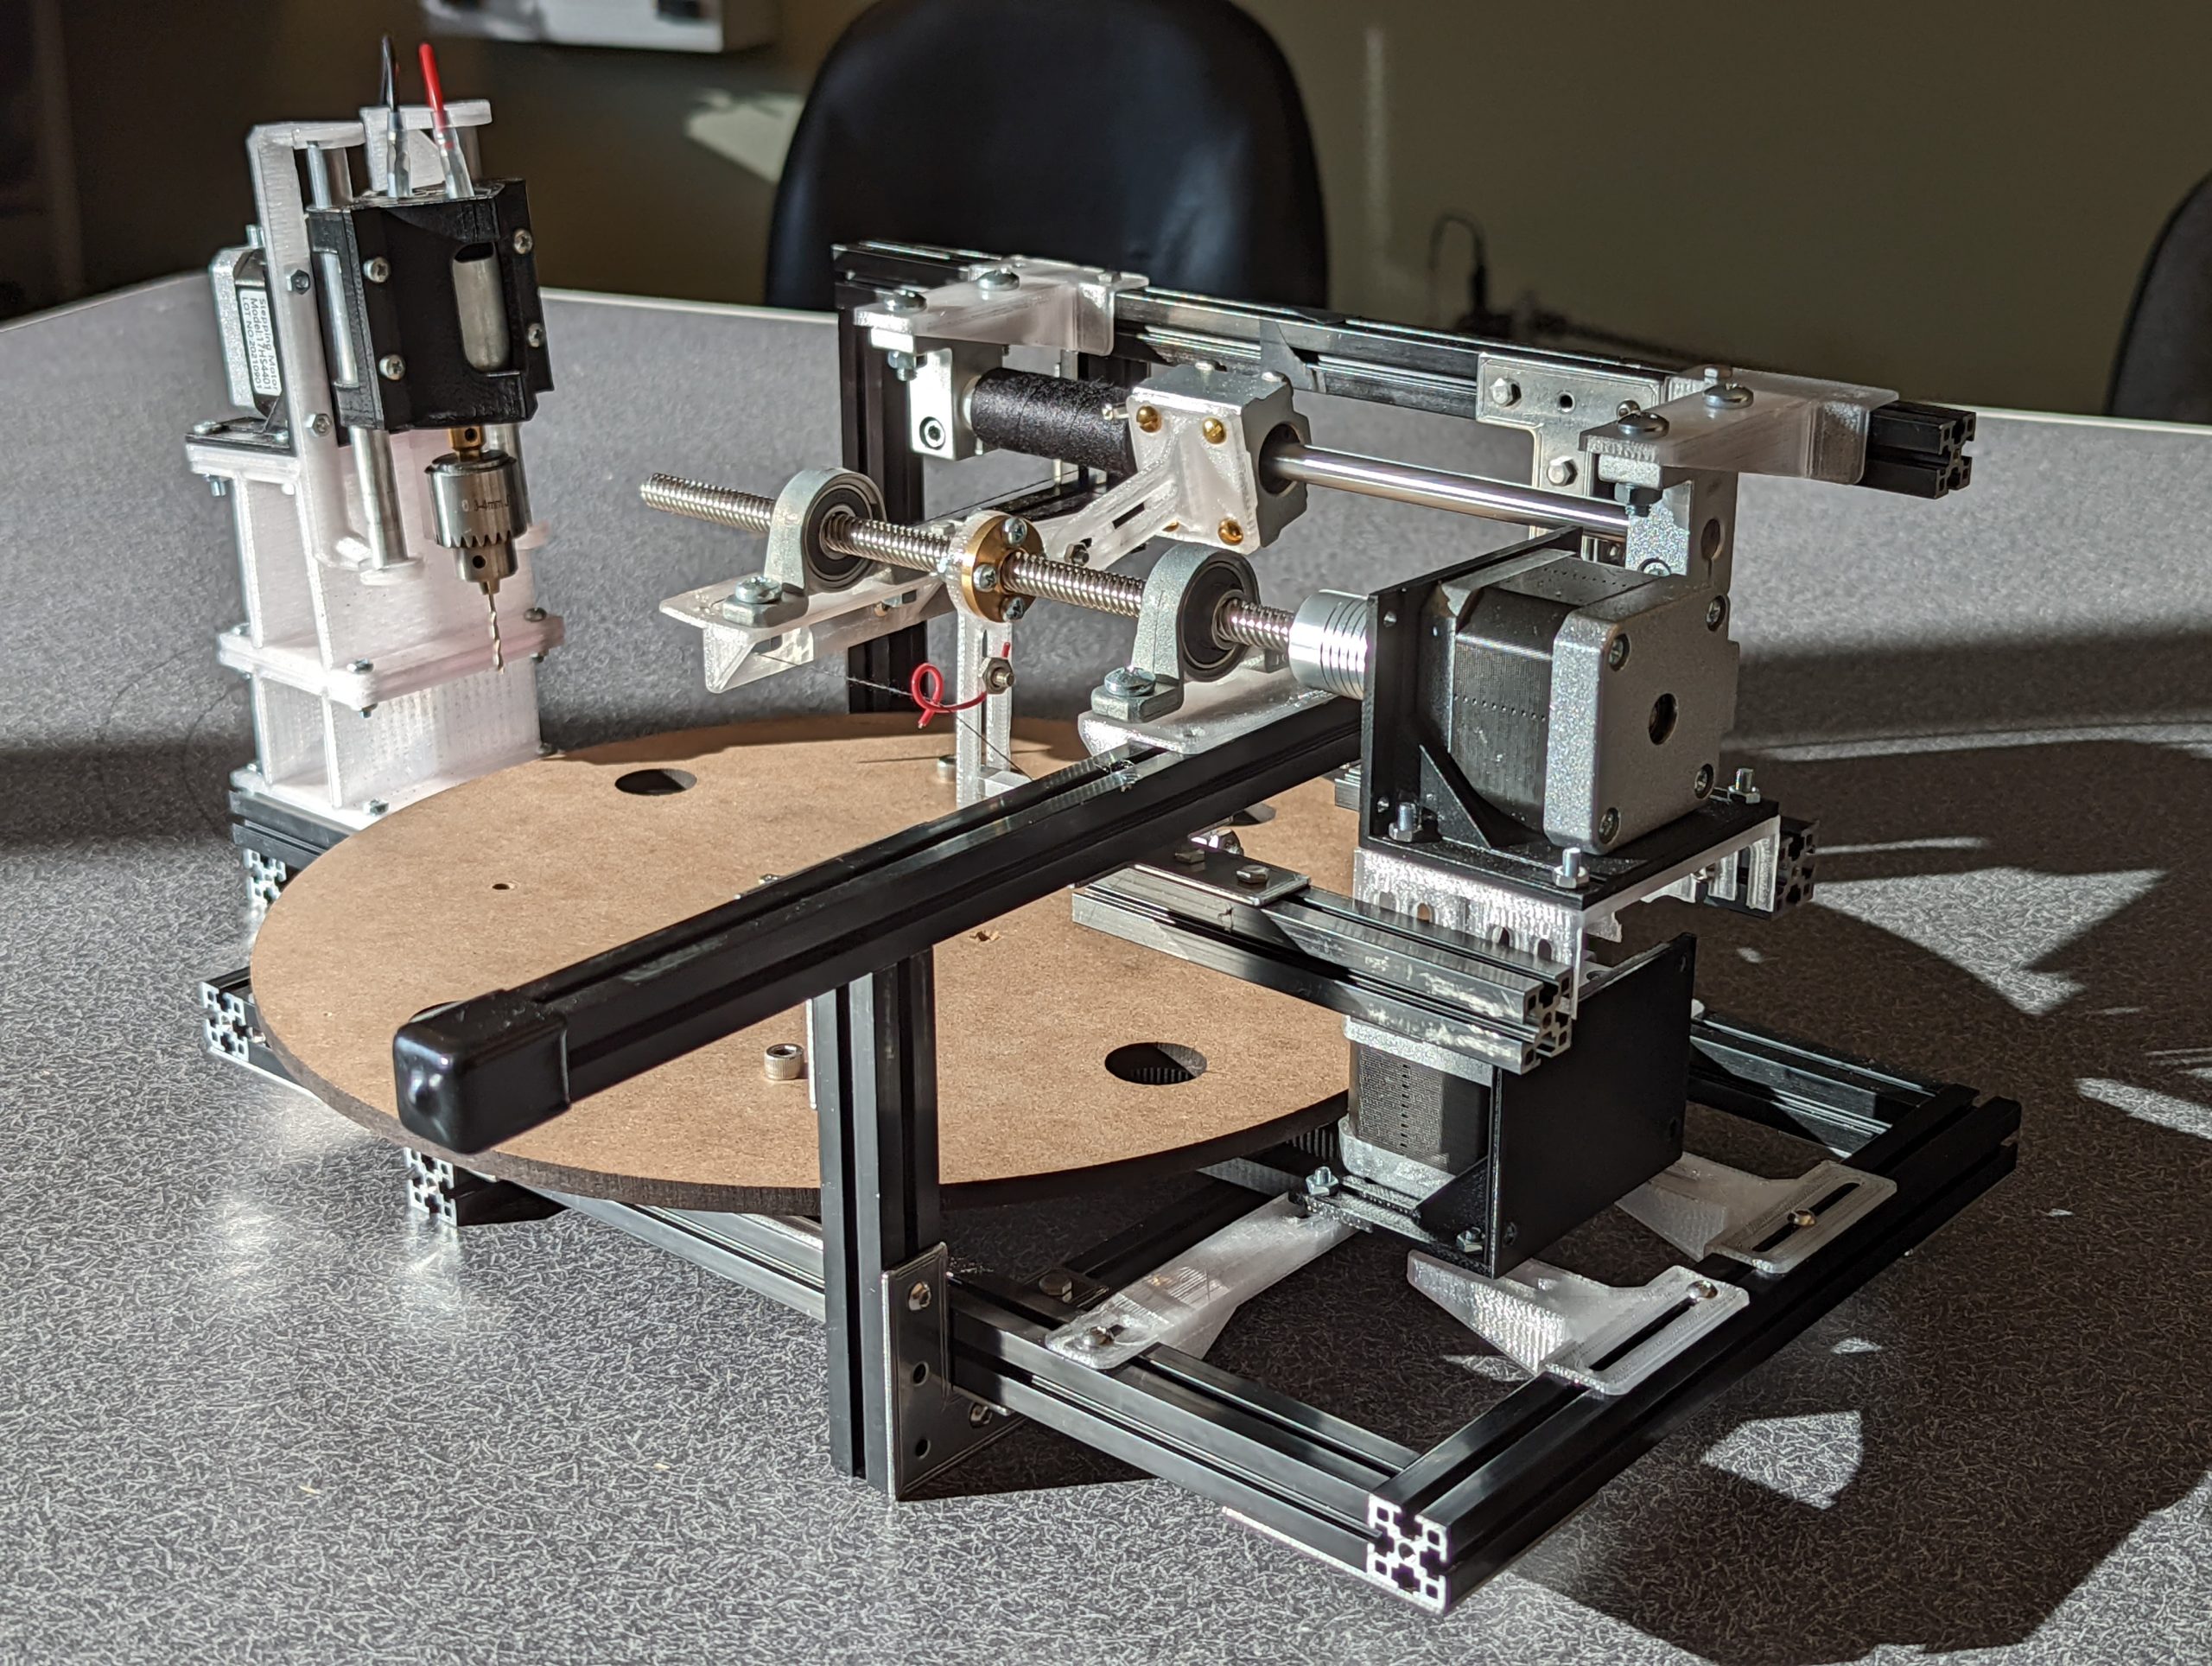
Après avoir modélisé, imprimé et découpé toutes les pièces, nous avons assemblé toute la machine. La structure globale repose sur des rails en aluminium, ils permettent de stabiliser l’ensemble et permet de fixer les différents éléments.

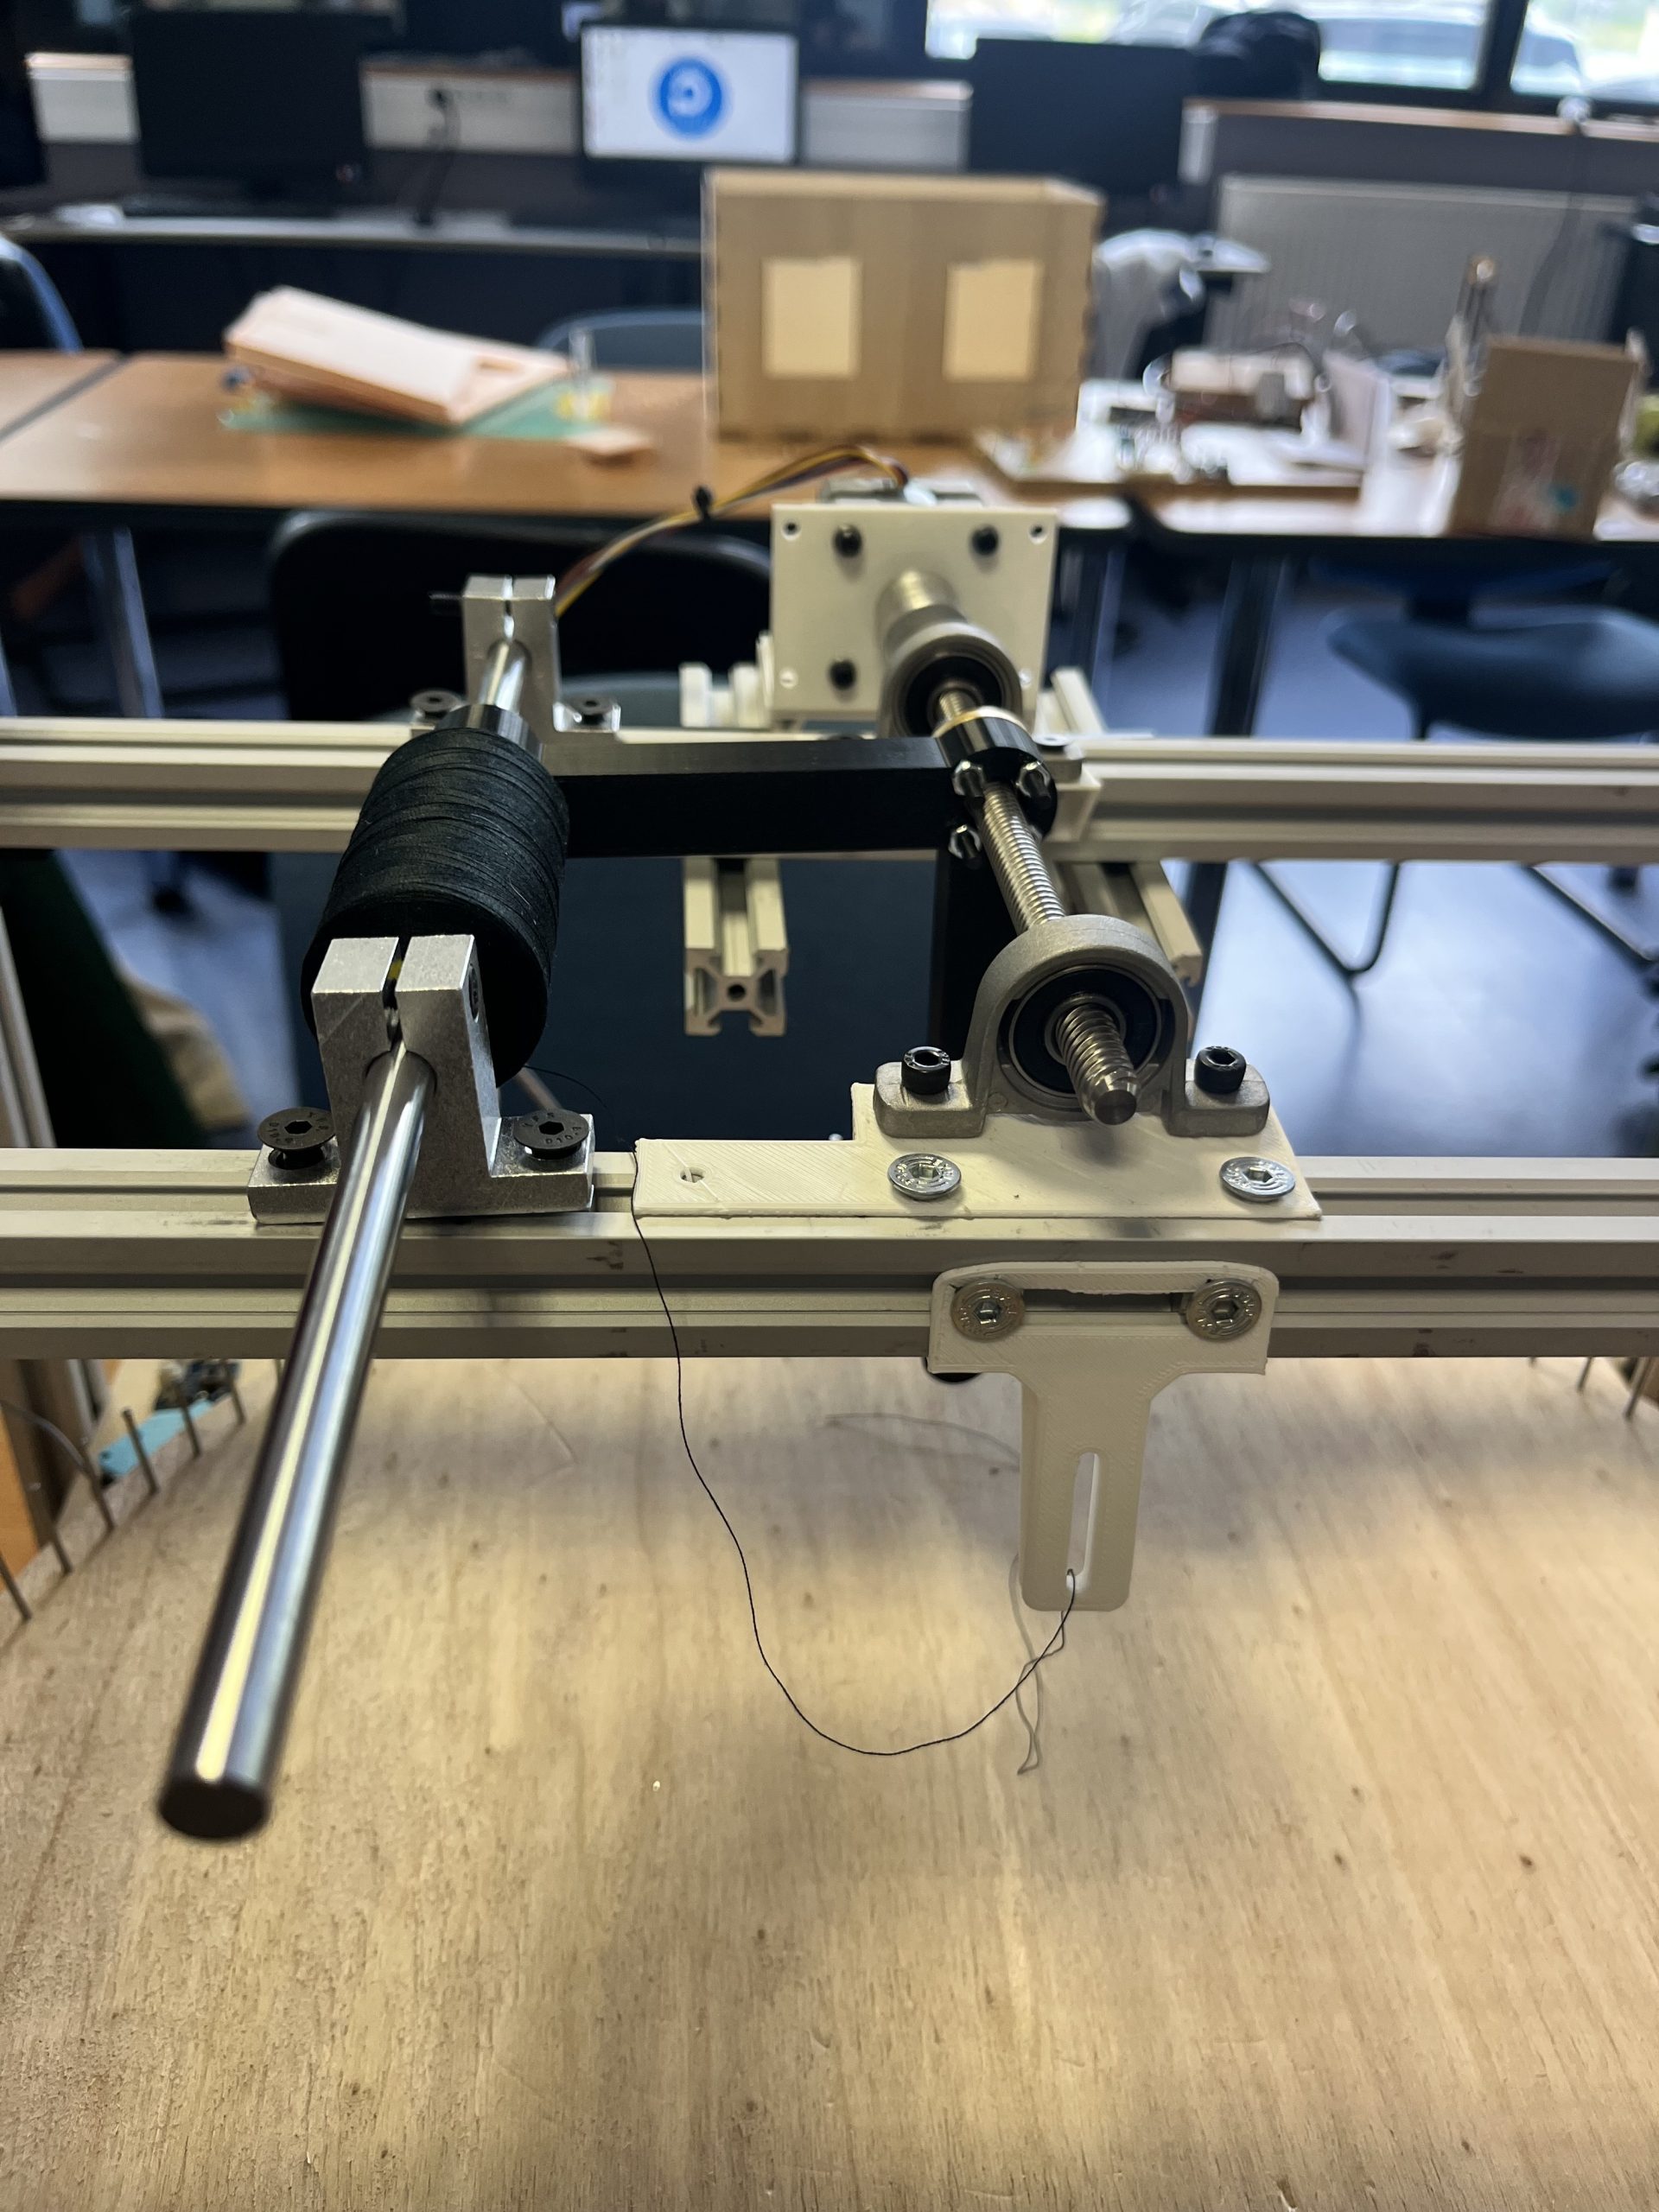
La machine possède une aiguille fixée sur un axe motorisé, cet axe permet de passer le fil derrière les clous, en faisant des allers-retours pendant que le plateau tourne.

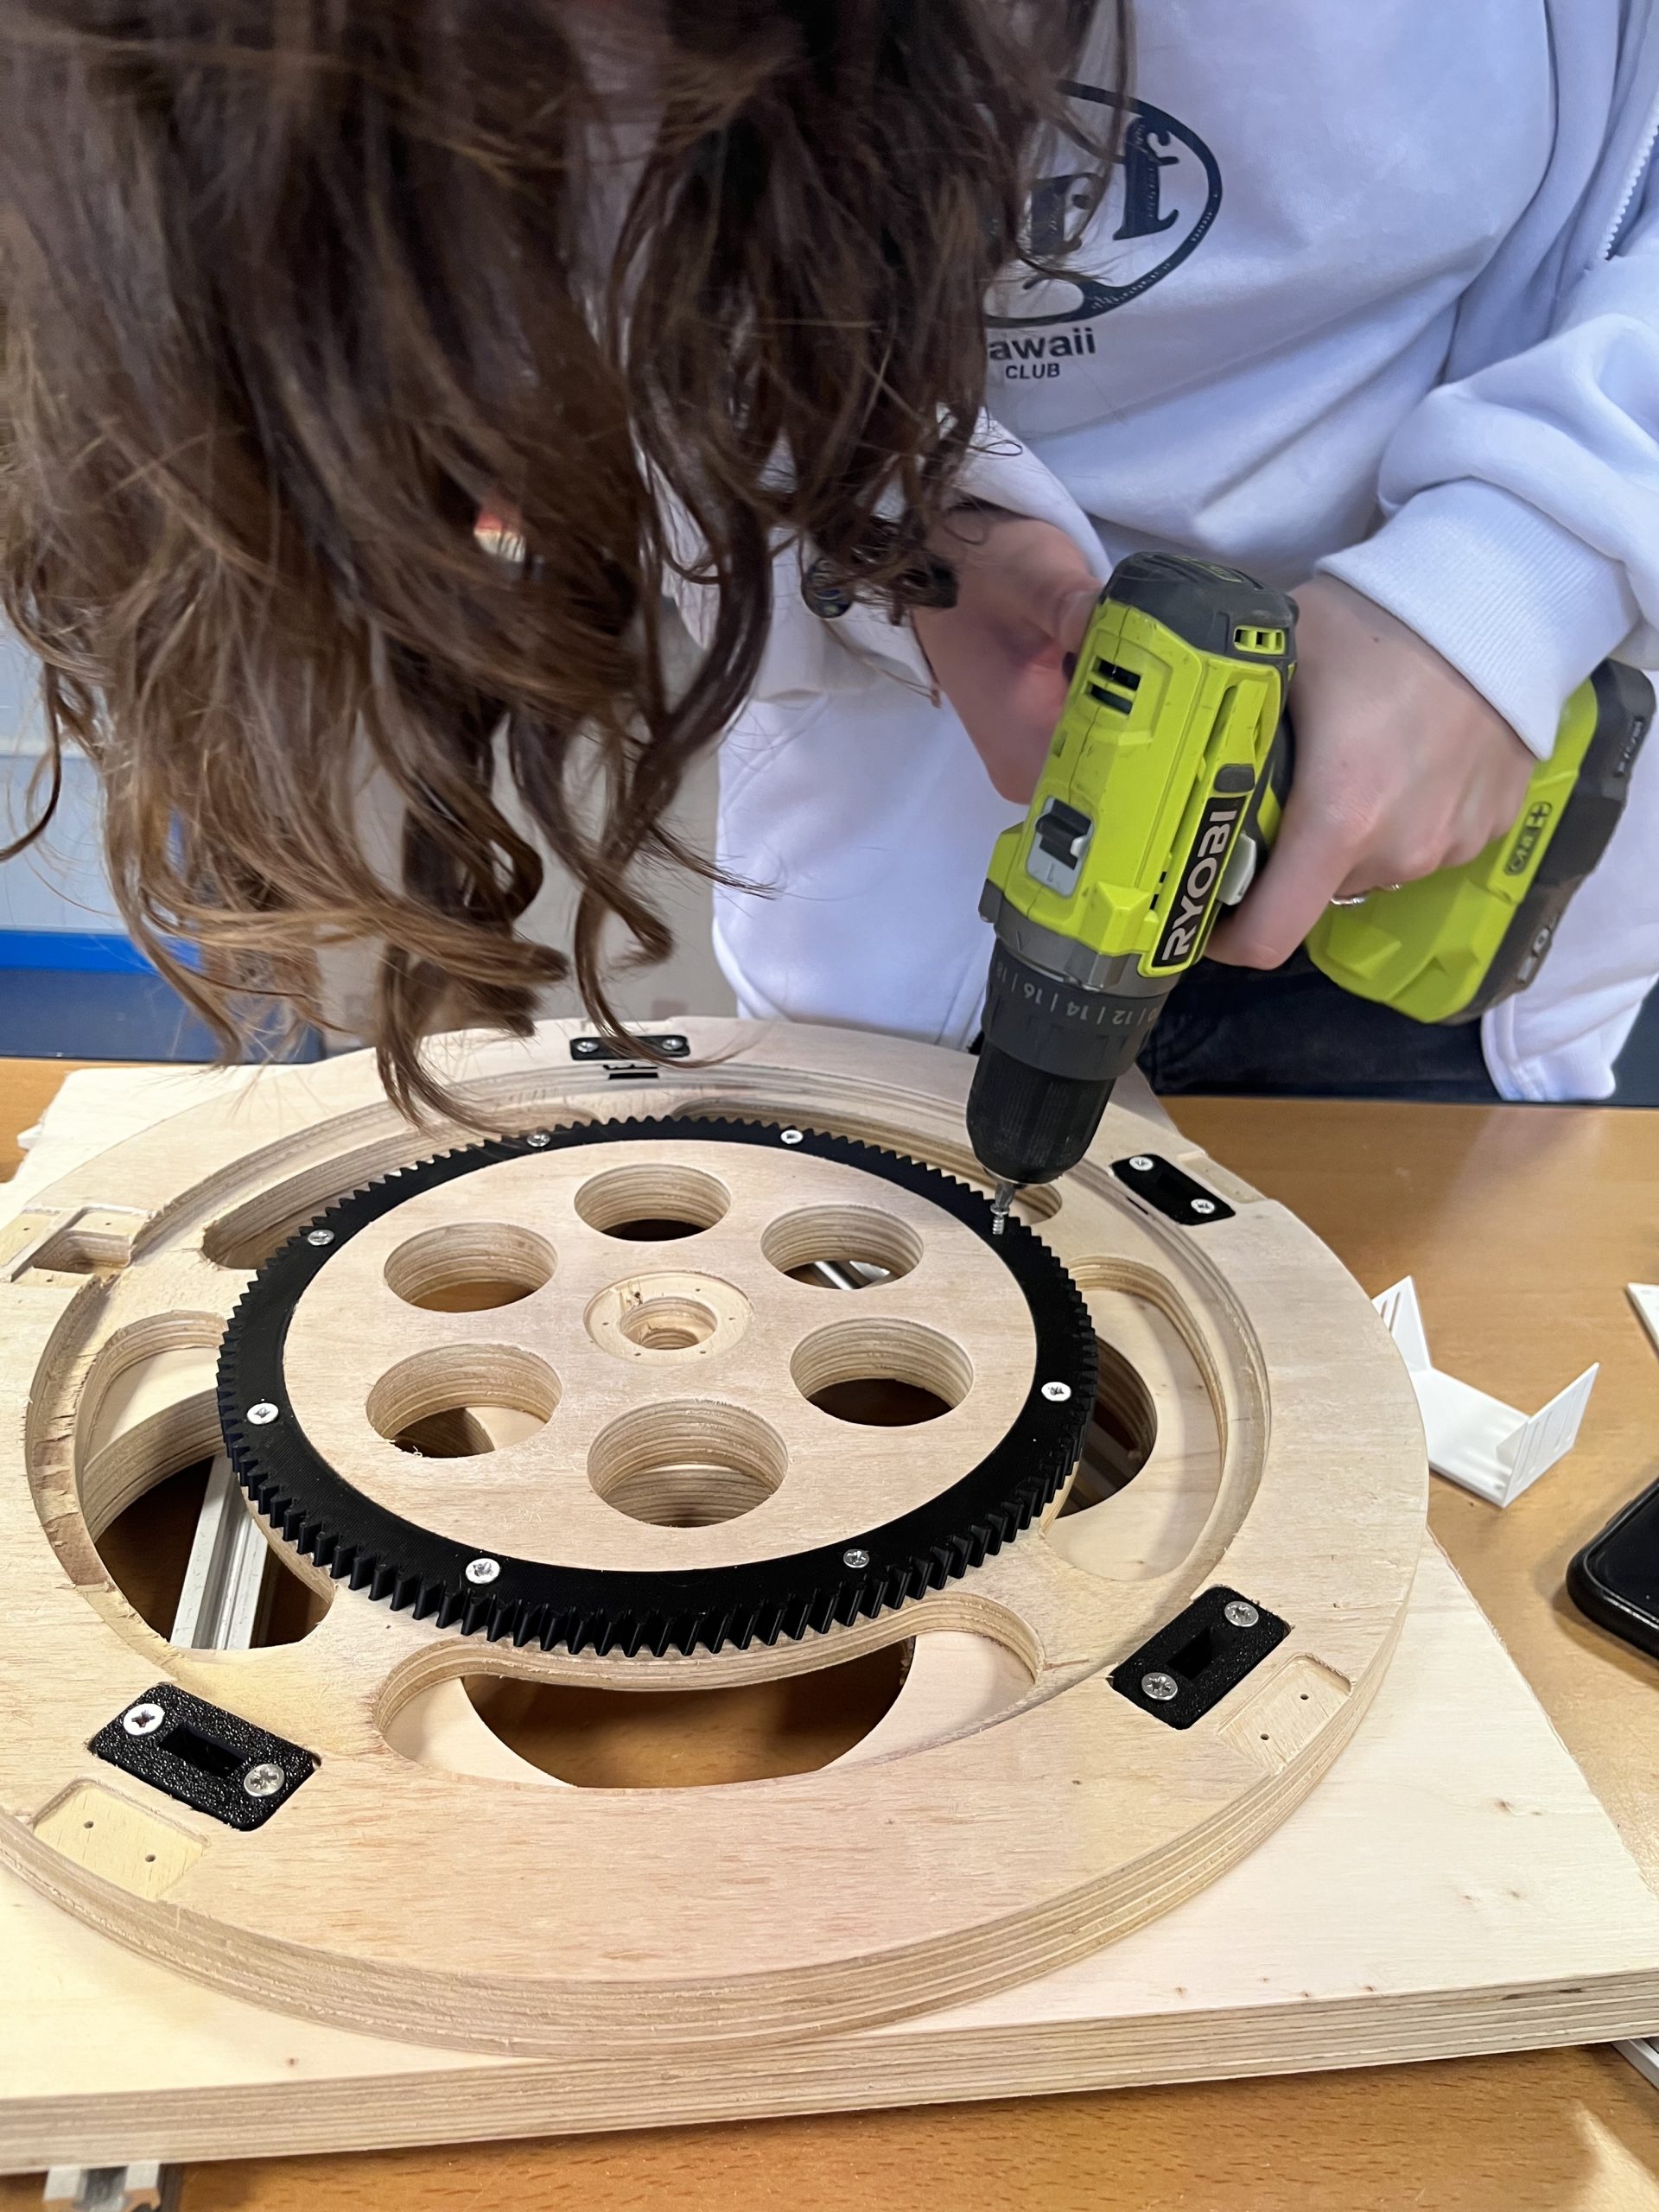
Laetitia qui vise les engrenages
Machine finalisée

Programmation et électronique

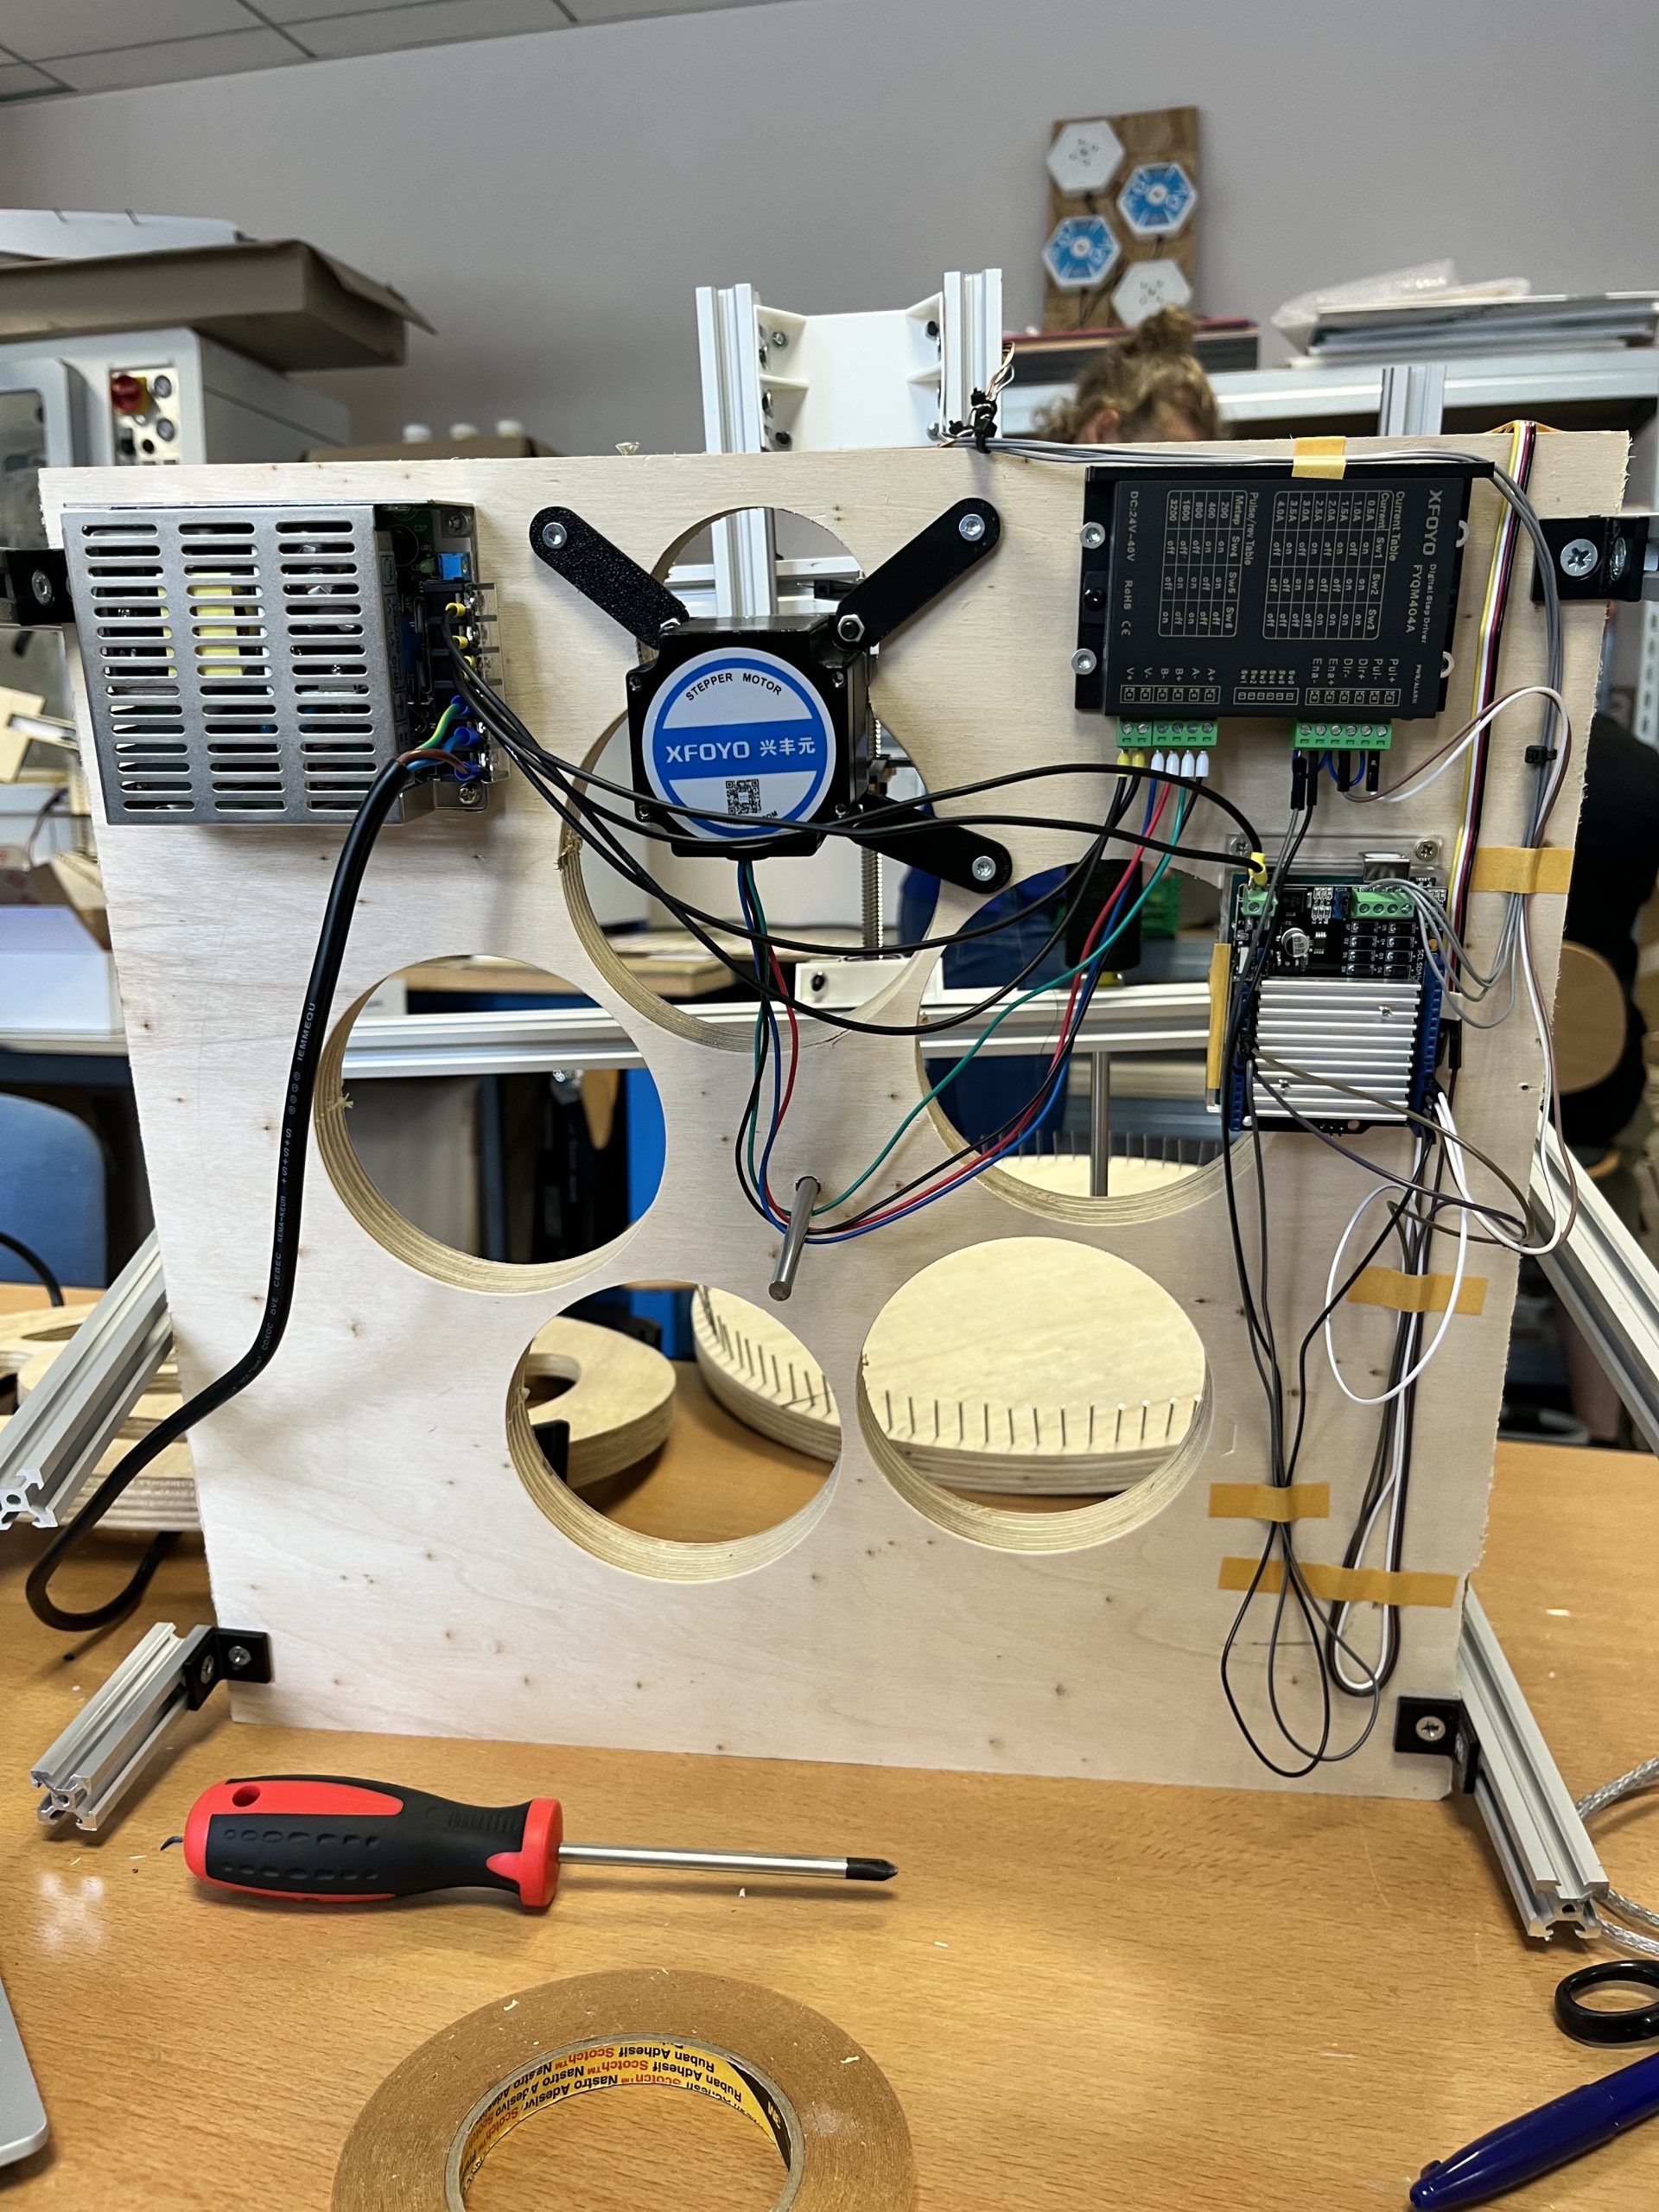
Notre machine vu du dessous

Toute la partie “électronique” est fixé sous le socle de la machine, directement visé dans le bois. Ces composants électroniques permettent de donner des ordres aux différents moteurs pour que la machine fonctionne toute seule.

Le « cerveau » de notre machine est une petite carte qu’on appelle Arduino. C’est elle qui contrôle ce que font les moteurs.

Il y a deux moteurs dans notre projet : un qui fait tourner le plateau, et un autre qui fait bouger l’aiguille d’avant en arrière pour passer le fil autour des clous. Pour que ces moteurs obéissent correctement, on a ajouté des petites cartes électroniques appelées driver et motor shield. On les relie à l’Arduino pour que tout fonctionne ensemble. Pour que le tout ait suffisamment de puissance pour tourner, on utilise deux alimentations.

Mais pour que la machine sache quoi faire, il faut la programmer (malheureusement).

On a programmé l’Arduino pour qu’il exécute ce qu’on lui dit. Le programme va lire les numéros des clous, faire tourner le plateau pour se placer au bon endroit, puis le deuxième moteur va faire avancer l’aiguille pour passer le fil autour du bon clou. Puis l’aiguille revient en place, et le plateau tourne vers le clou suivant. Ça recommence encore et encore, jusqu’à ce que tout le motif soit terminé.

Grâce à cette partie électronique et au code qu’on a écrit, la machine est capable de faire tout le travail automatiquement.

Voici une vidéo de notre machine en pleine action :

Nos galères

Comme dans tous les projets je pense, tout ne s’est pas passé comme prévu. Nous avons eu pas mal d’imprévus, mais on a réussi à trouver des solutions à chaque fois.

Par exemple, certaines pièces qu’on a imprimées en 3D ne s’ajustaient pas bien. Elles étaient soit trop grandes, soit pas tout à fait à la bonne taille. On a dû les poncer ou les limer à la main pour qu’elles rentrent correctement là où elles devaient aller. Pour les pièces trop grandes, pas le choix, il fallait soit les couper, soit les refaire.

Un autre souci, le code trouvé sur Internet ne marchait pas avec notre matériel. Les autres projets n’utilisaient pas exactement les mêmes cartes électroniques que nous. Alors on a dû adapter le programme avec les éléments que nous avions à l’école, comprendre comment il fonctionnait, et parfois même réécrire pour que ça soit compatible avec nos composants.

Enfin, au moment des premiers tests, on a remarqué que le moteur forçait trop et que l’aiguille tremblait quand elle bougeait. C’était parce que certaines pièces n’étaient pas assez solides et pas assez larges. On a donc recréer plusieurs parties, cette fois avec des pièces plus larges et plus robustes pour bien tenir l’ensemble.

Ce que nous avons appris

Ce projet nous a permis de découvrir concrètement comment fonctionne une machine mécatronique, c’est-à-dire un système qui avec de la mécanique, de électronique et également de l’informatique.

On a appris à utiliser les machines du fablab comme l’imprimante 3D et la fraiseuse. Ces outils, qu’on ne connaissait pas forcément au début, sont devenus familiers au fil des semaines. On a aussi compris l’importance de la précision et des bons réglages pour que tout s’assemble correctement.

Côté électronique, on a appris à assembler et câbler les composants, à faire fonctionner des moteurs, et à réfléchir à la disposition la plus efficace pour que tout soit stable.

Enfin, on a énormément progressé en programmation, par exemple avec Arduino pour piloter les moteurs.

Mécanisme de la machine

Et si c’était à refaire ?

Si on devait recommencer ce projet depuis le début, il y a certaines choses qu’on ferait différemment. Par exemple, on prendrait plus de temps pour découvrir et comprendre les projets sources dont on disposait. Aussi, prendre notre temps pour bien ajuster les pièces 3D avant de les imprimer, ce qui nous permettrait d’éviter pas mal de retouches qui nous a fait perdre un temps considérable.

Malgré tout, on est très fières du résultat. On est parties de zéro, on a fait face à pas mal de défis, et à la fin, on a réussi à construire une machine qui fonctionne et fidèle à notre idée de départ !

En résumé

C’est un projet qui mélange créativité, improvisation et technologie.

Pour finir, ce projet nous a permis de mettre en pratique de nombreuses compétences ! Grâce à ce projet on a beaucoup progressé, on a développé notre autonomie, notre sens de l’organisation… et notre capacité à trouver des solutions face aux différents problèmes.

On a beaucoup aimé travailler sur ce projet.

Merci pour votre lecture !

Laëtitia Legall et Lisa Pilorge

Générateurs thermoélectriques pour cheminée

Réduire sa consommation d’énergie… depuis sa cheminée ?

Dans un monde où chaque geste compte pour préserver notre planète, tirer parti de la chaleur perdue de nos foyers devient une opportunité concrète. 

Grâce aux générateurs thermoélectriques (TEG), il est possible de transformer la chaleur dégagée par une cheminée en électricité, contribuant ainsi à la sobriété énergétique. Ce projet innovant s’inscrit dans une démarche écologique, visant à réutiliser les pertes d’énergie pour réduire notre dépendance aux sources polluantes. 

Découvrez comment une cheminée peut devenir un outil pour un avenir plus durable.

Bonjour! Nous sommes 2 étudiants, actuellement en fin de PEIP2. Dans le cadre de notre formation nous avons réalisé un projet de fin d’année des générateurs thermoélectriques sur une cheminée.

Notre projet consiste à réutiliser les pertes d’énergie d’une cheminée pour créer de l’électricité. Pour expliquer un peu plus, dans une cheminée, la dissipation de la chaleur sert à chauffer une pièce, le problème est que lorsque que le conduit de cheminée passe dans une zone qu’on ne veut pas chauffer (à l’extérieur ou dans un grenier par exemple), cette dissipation de chaleur devient simplement une perte d’énergie. L’idée est donc de transformer ces pertes en électricité.

Pour ce faire, on utilise des générateurs thermoélectriques qui reposent sur l’effet Seebeck.

L’effet Seebeck a été découvert en 1821 par le physicien allemand Thomas Johann Seebeck. C’est en manipulant différents métaux qu’il a accidentellement mis en évidence ce phénomène.

Pour essayer de présenter assez simplement ce phénomène, l’effet Seebeck est un phénomène physique qui permet de produire de l’électricité à partir d’une différence de température.

Lorsqu’on relie deux métaux différents pour former un circuit fermé et que les jonctions sont à des températures différentes, un courant électrique se crée naturellement. Ce phénomène est créé par le déplacement des électrons du côté chaud vers le côté froid, générant une tension. Plus la différence de température est importante, plus la tension produite est élevée. Cet effet est à la base du fonctionnement des générateurs thermoélectriques (TEG), qui vont convertir la chaleur de notre cheminée en électricité.

L’objectif de notre projet est de créer la maquette d’une cheminée afin de tester les générateurs, faire des mesures et savoir si cette solution est durable et efficace. Dans les contraintes données par nos professeurs, la maquette devait être démontable pour faciliter son transport et pour pouvoir l’améliorer en changeant certains composants.

La première étape, pas la plus marrante, a été celle des recherches pour l’achat des composants.

Le premier achat a été la résistance chauffante.

Les critères de recherche étaient la puissance et la ventilation. Pour la puissance, la résistance devait être assez puissante pour pouvoir chauffer l’air de la cheminée à 100°C. Pour la ventilation, elle permet de diriger l’air dans le conduit de cheminée et de chauffer l’air de manière plus uniforme.

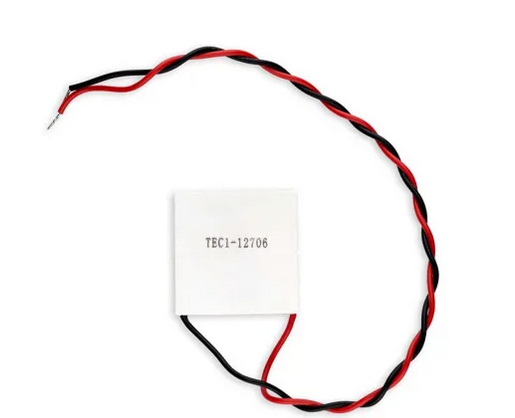
Ensuite, nous avons cherché nos générateurs thermoélectriques. Nous avons choisi d’en acheter 4 différents afin de les comparer et de savoir si la différence de prix était visible dans leur efficacité ou non.

Pour le bâti et la cheminée, nous avons choisi d’utiliser de l’acier car c’est le plus pratique pour la soudure tout en étant assez résistant à une certaine température.

Pour le bâti nous avons décidé de le faire nous même avec une plaque. Pour la découpe et la soudure de la plaque, nous avons dû faire appelle à la métallurgie d’une autre école, les Beaux-arts. Nous n’avons malheureusement pas pu réaliser nos découpes et nos soudures nous même car ça nécessite de maîtriser des outils que nous ne maîtrisions pas. Heureusement, Victor Gilles (notre sauveur), a réaliser les découpes à l’aide de la meuleuse et d’une guillotine et pour les soudures, il a utilisé des soudures à l’arc.

Pour la soudure, nous avons eu un problème majeur, l’épaisseur de la plaque d’acier.

En effet, nous avions commandé une plaque de 1.5mm d’épaisseur pour deux raisons. La première est la solidité. Pour supporter la résistance et le conduit, il fallait une plaque assez épaisse. La deuxième est la plus importante, la soudure. En effet, plus une plaque est fine, plus la soudure est difficile à faire pour différentes raisons. Lors d’une soudure, on chauffe à haute température la plaque. Le risque, si la plaque est trop fine est qu’elle ne “supporte” pas cette température et se déforme voire se troue. Le problème est que nous n’avons pas reçu une plaque de 1.5mm mais bien 0.5mm.

Malgré ça, Victor a réussi à souder tout le bâti. Cependant, pour réaliser les montants du bâti, il a décidé de nous donner des profilés ( des pièces en forme de L) d’épaisseur 3mm.

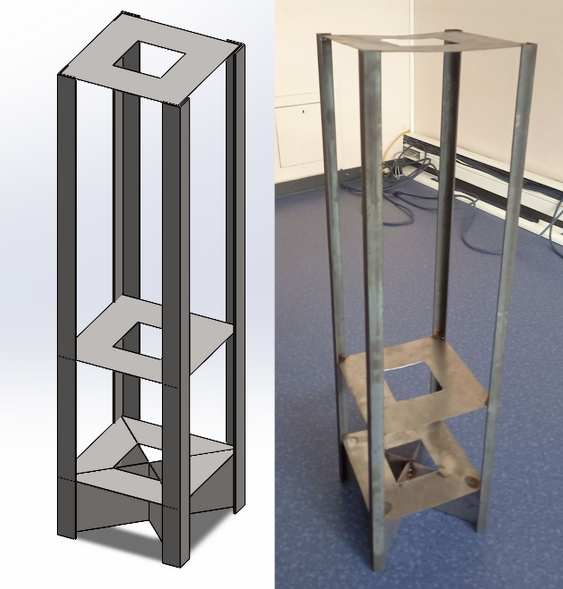
Voici le bâti que nous avions imaginé en conception assistée par ordinateur et le rendu final.

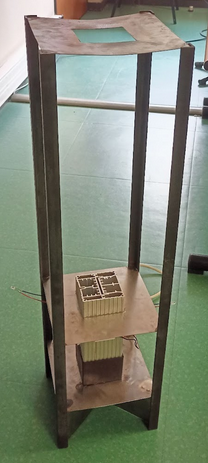
Une fois les TEG collés et l’assemblage des composants réalisés, voici le résultat:

Et si vous suivez toujours, vous aurez sûrement remarqué qu’il manque un élément primordial à notre projet… le conduit!

En effet, durant tout le projet nous avons eu des problèmes avec les commandes. Entre les sites où nous ne pouvions pas commander et les délais de livraison, les commandes ont été notre principale difficulté. Et pour le conduit de la cheminée, nous ne l’avons tout simplement pas reçu.

Pour quand même réaliser des mesures, nous avons décidé de coller les générateurs thermoélectriques directement sur la résistance. Le problème de cette technique est que cela diminue la différence de température et donc l’efficacité de l’installation, comme nous allons le voir dans les mesures.

Comme nous l’avons dit précédemment, les résultats ont été fortement impactés par le changement de place des TEG puisque après mesure nous avons obtenu une tension de…0V.

Ce résultat est facilement explicable. Déjà, même si les TEG ont de nombreux avantages comme leur durabilité, leur faible coût (car pas de maintenance) et le fait qu’on utilise de l’énergie perdue, ils ont un inconvénient principal, leur manque d’efficacité. En effet, même dans des conditions idéales, les TEG produisent très peu d’énergie. Or, dans ce cas, les TEG étant collés à la résistance la différence entre la face chaude et la face froide est quasi nulle.

Comme la production d’électricité dépend de la différence de température entre les deux faces, il est logique que nous ayons obtenu une tension nulle.

Avec l’aide de nos professeurs nous avons donc eu une idée pour tenter d’avoir une production. Comme le problème est la faible différence de température nous pouvons soit augmenter la température d’une des faces soit réduire la température de la face froide. Nous avons opté pour la deuxième option pour des raisons techniques.

Pour cela, on a posé des pains de glace sur les TEG pour refroidir leur face froide.

Avec cette technique on a obtenu des résultats bien meilleurs.

Dans un premier montage, on a obtenu des tensions entre 1.2 et 1.7 V. Dans un deuxième, on a branché 2 des TEG en dérivation et avec ça, on a obtenu une tension de 3.3 V. Ce résultat est cohérent puisque en dérivation les tensions s’additionnent.

En conclusion, les générateurs thermoélectriques ne sont clairement pas une solution miracle qui vont nous permettre de produire de l’électricité de manière efficace.

Dans une application concrète, si on pose des générateurs thermoélectriques sur un conduit de cheminée il faudrait prévoir un système qui refroidit la face froide des TEG. Ce système pouvant être très coûteux en énergie, mettre des TEG sur une cheminée, en suivant les données obtenues sur notre maquette, ne seraient pas pour l’instant bénéfique.

Nous tenons à remercier très particulièrement nos professeurs référents Rima Al Aridi et Thierry Lemenand, ainsi que Boris Rayer le responsable FabLab de polytech Angers, et Victor Gilles le responsable métallurgie de l’école des Beaux Arts.

Julien Boubet et Charles Burban.

Banc de TP acoustique

Banc de TP acoustique

Bien le bonjour à tous! Voici le projet utile et ludique: le banc de TP acoustique.

Nous sommes Hugo Brevet, Aina Salambier et Léo Courard, trois étudiants de Polytech Angers en PEIP2 et pour notre quatrième semestre nous devions réaliser un projet en cent heures.

Nous sommes tous les 3 sensibles à l’environnement et intéressés par le domaine du bâtiment. Nous étions donc tous plus ou moins intéressés par la spécialité bâtiment durable présente à Polytech Angers. Il nous est donc paru logique de choisir ce projet qui est en lien direct avec la spécialité.

Alors voici le projet que nous avons réalisé:

Présentation

D’accord mais en quoi ça consiste?

Quels matériaux tester?

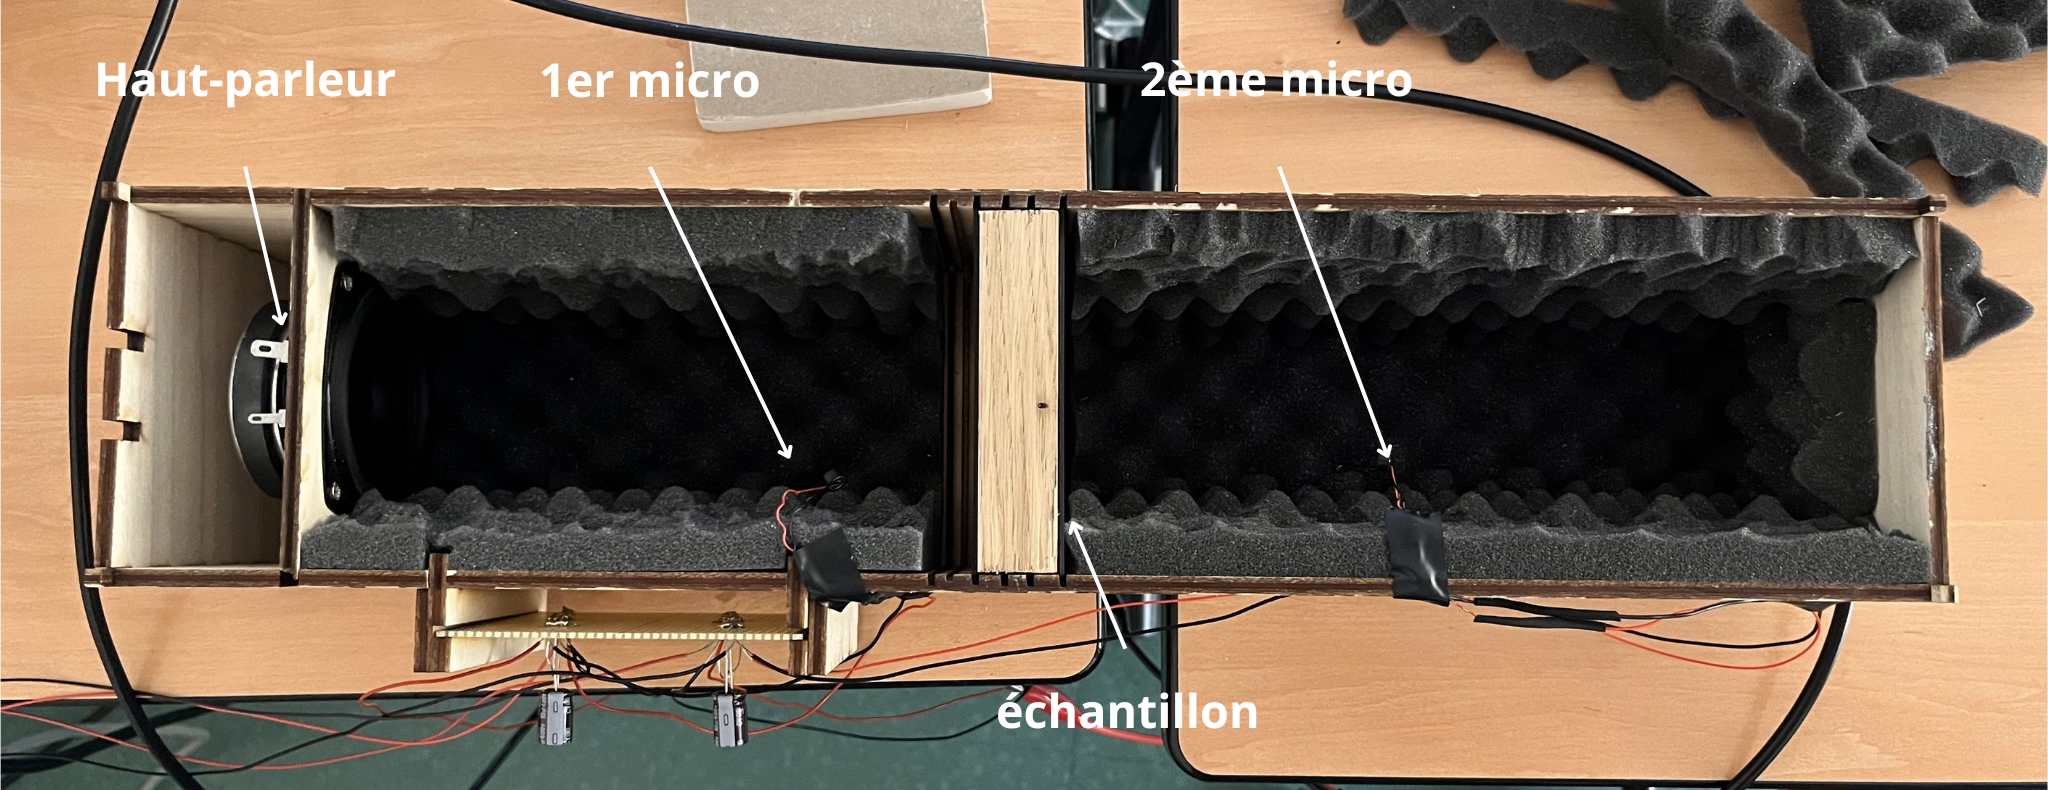
Pour commencer il fallait choisir quels matériaux on voulait tester. L’objectif étant d’étudier l’acoustique des bâtiments, on a donc opté pour des matériaux couramment utilisés dans les bâtiments. La première idée qui nous est venue en tête est le placo ainsi que la laine de verre souvent utilisés pour l’isolation. Ensuite on a eu l’idée de tester du bois ainsi que du béton qui peuvent être utilisés pour la structure des bâtiments. Et pour finir on voulait pouvoir tester du verre, mais on s’est dit que ce ne serait pas très facile d’obtenir un échantillon à la bonne taille. On s’est alors replié sur du plexiglas qui est facilement découpable aux bonnes mesures grâce à la découpeuse laser présent au fablab de Polytech. De plus le plexiglas nous permet aussi de faire ce que l’on appelle un système masse-ressort-masse, c’est à dire de séparer deux matériaux par une couche d’air ou de gaz. C’est le même principe que le double vitrage.

La Conception

Comment faire la boîte?

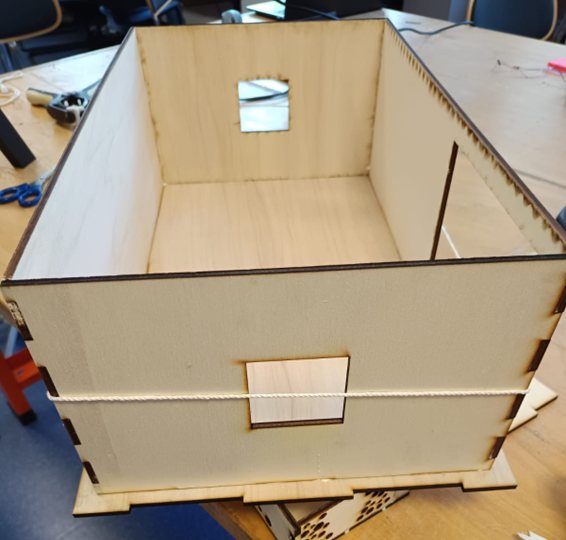
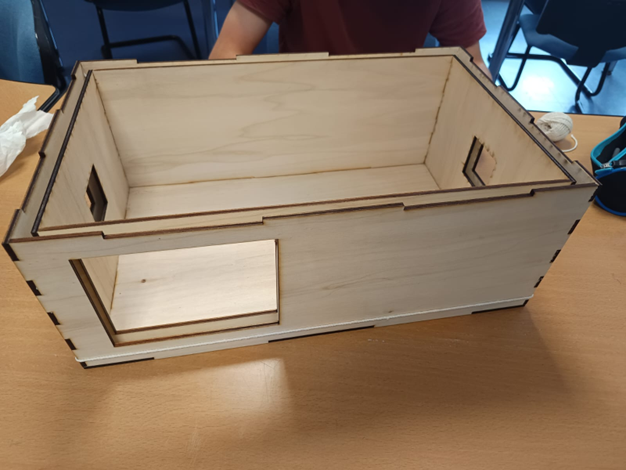
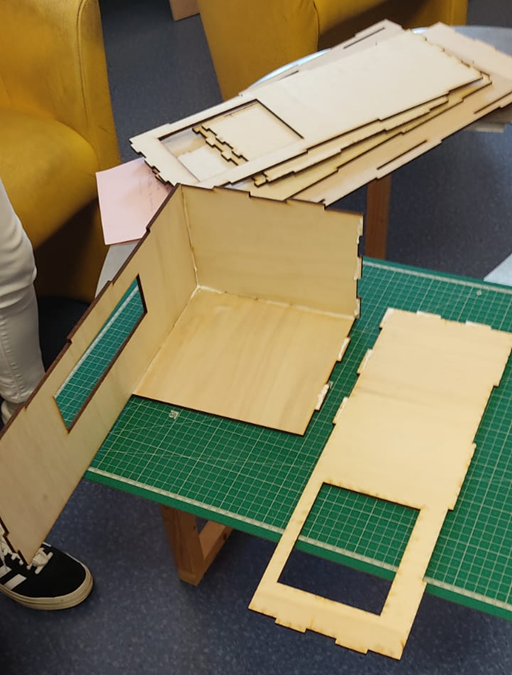
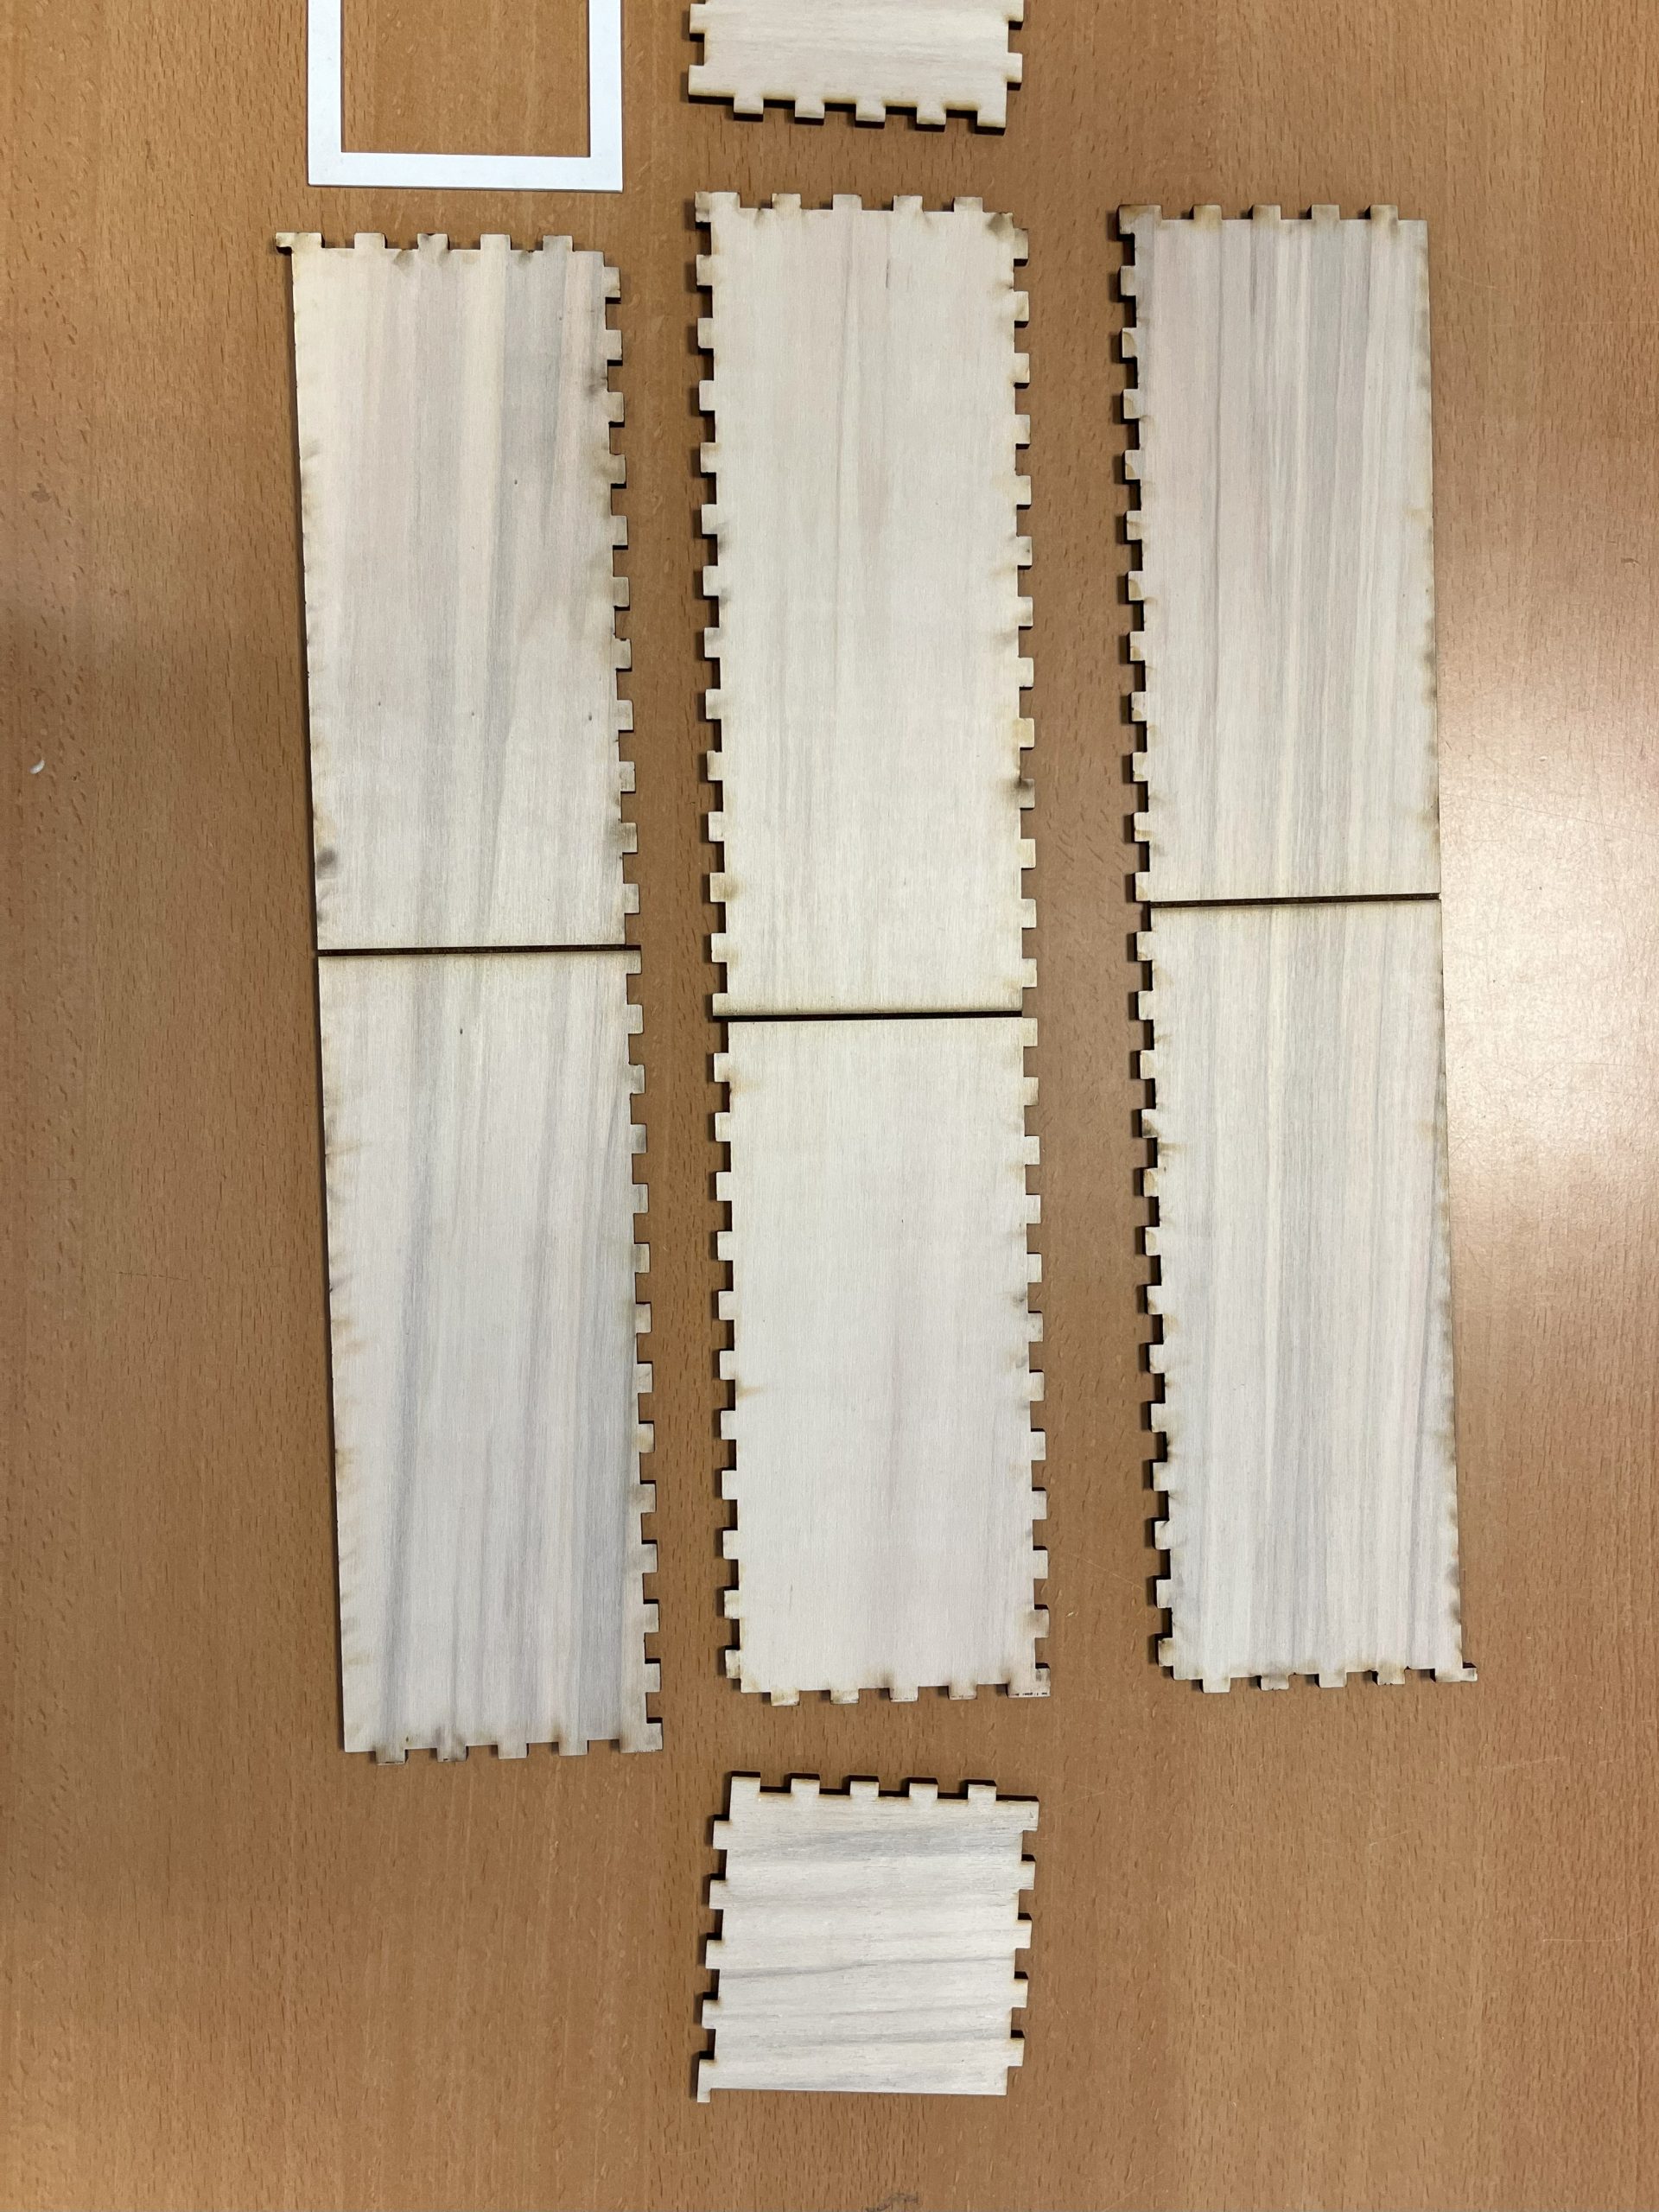
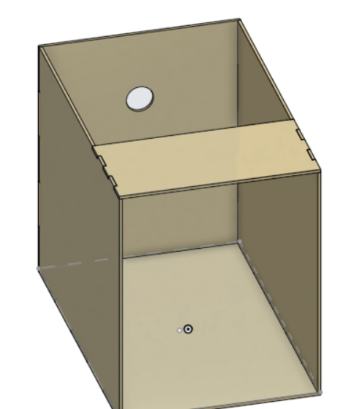
La première étape était de réaliser la boite en bois, pour ce faire on a fait des plans sur SolidWorks, un logiciel de CAO (Conception Assisté par Ordinateur). Puis à l’aide d’une découpeuse laser on a obtenu nos premières pièces.

Comment insérer les matériaux?

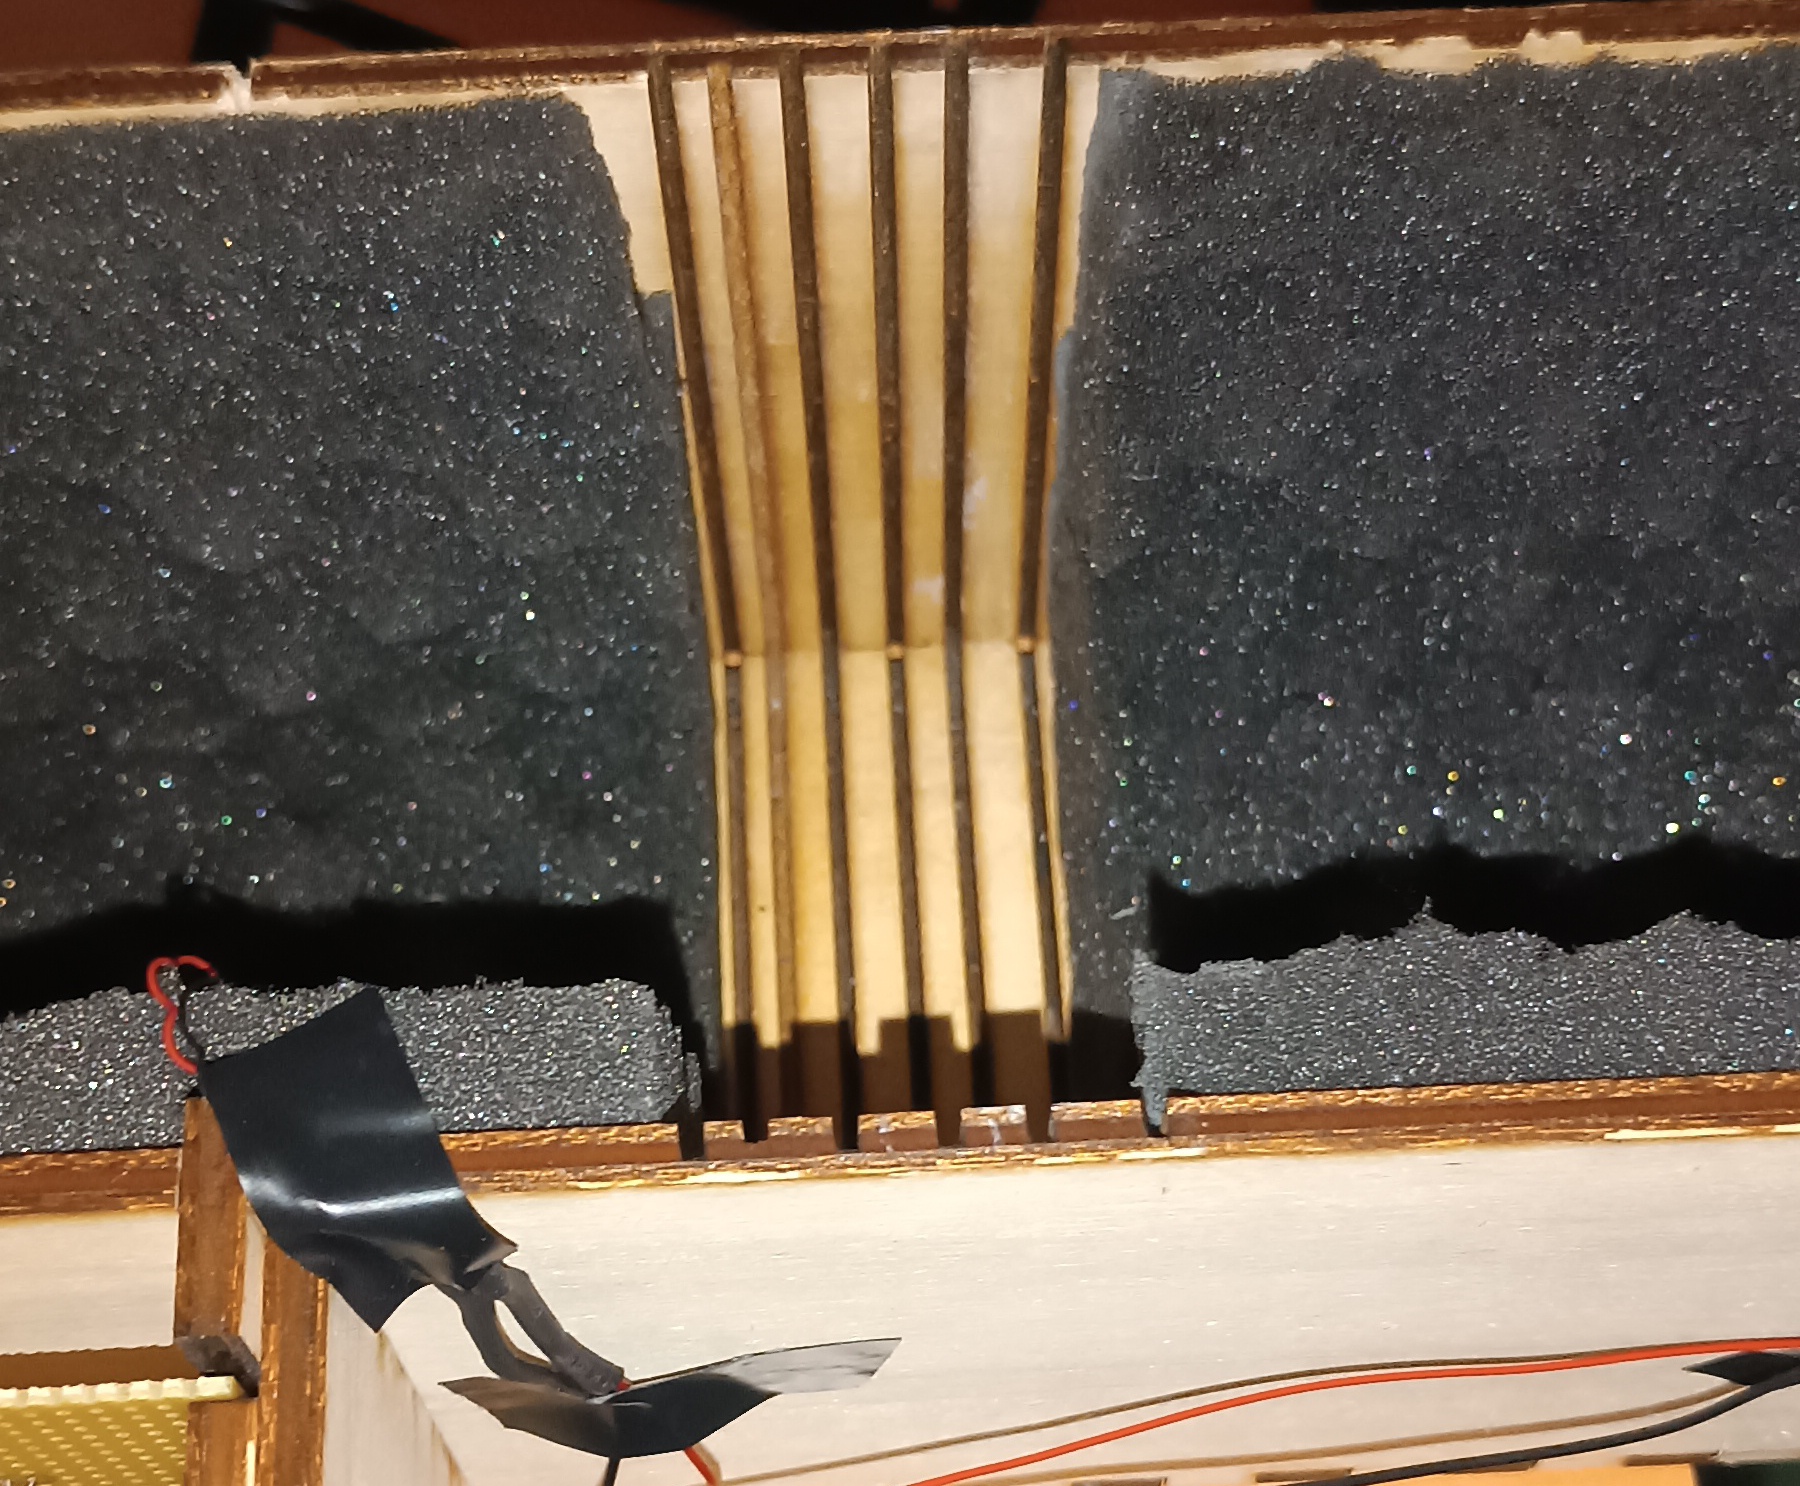
Il fallait ensuite réfléchir à la manière dont on allait insérer les échantillons de matériaux. On a donc eu l’idée de faire des fentes afin de pouvoir glisser deux cales pour y mettre le matériau. Ci-dessus on voit une première cale (en blanc à gauche) et une première fente qui étaient le premier test pour voir si notre idée fonctionnait bien. Pour se faire on a utilisé une découpeuse laser avec le mode gravure pour faire la fente, et une imprimante 3D pour faire la cale, encore réalisée en CAO. Comme notre idée marchait bien on a ensuite étudié combien de fentes seraient nécessaires pour accueillir différents matériaux. En effet, comme nos matériaux possèdent différentes épaisseurs, il fallait pouvoir modifier la taille du trou pour les accueillir. On a finalement calculé qu’il nous fallait 6 fentes avec différents écarts, comme on peut le voir ci-dessous.

Et qu’en est-t-il de l’électronique?

Le haut-parleur

Pour la partie électronique, il faut se l’avouer, ce n’était pas notre point fort. Tout d’abord, on a du choisir un haut-parleur et un micro capables d’émettre et de capter des sons avec un large intervalle de fréquences. L’objectif était de pouvoir tester différentes fréquences pour simuler les bruits que l’on peut retrouver dans le bâtiment.

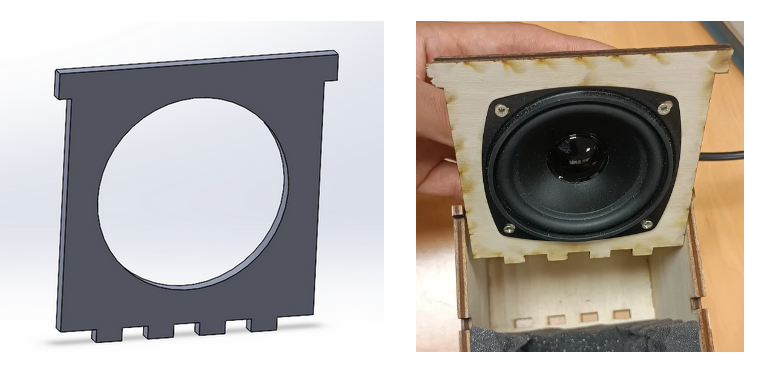
Une fois les composants acquis, il fallait trouver un système pour mettre en place le haut-parleur. Notre idée a été de le fixer à une pièce qui vient se glisser dans la boîte, afin de pouvoir le retirer facilement si besoin. On a donc conceptualisé la pièce ci-dessous. Pour pouvoir l’insérer, on a du refaire des trous dans les pièces de la boîte comme on le voit à droite.

Le début des problèmes

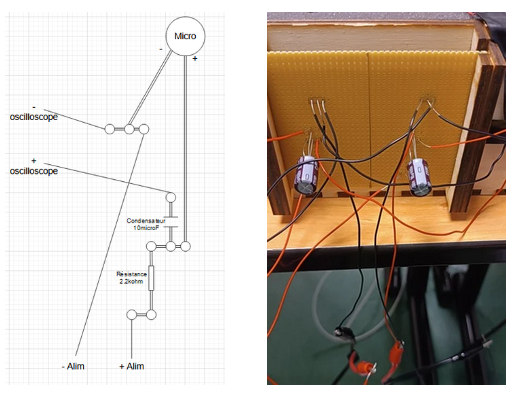
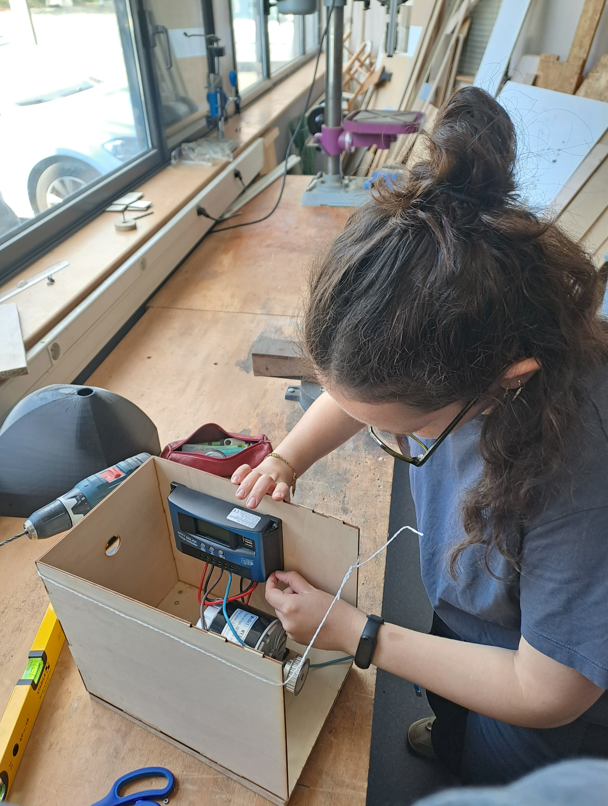
Ensuite, on a essayé de faire marcher les micros mais c’est là que notre manque de connaissance a pêché: on n’arrivait pas à obtenir de signal. Après des heures d’essais, on commençait à se dire que le micro était défectueux étant donné son faible prix. Mais avec l’aide d’un professeur on s’est rendu compte qu’il fallait alimenter notre micro. C’était écrit dans la documentation du micro, que nous avions pourtant regardé mais nous ne l’avions pas compris. Après avoir fait les bons branchements on n’obtenait toujours rien. C’est là que nous commencions à nous décourager. Puis grâce à notre tuteur de projet nous avons enfin compris que le schéma électrique qui était présent dans la doc voulait dire qu’on devait rajouter une résistance et un condensateur pour faire fonctionner notre micro. Puis, après avoir longtemps cherché les composants nécessaires dans les salles de Polytech, nous avons enfin réussi à obtenir un signal! Il ne nous restait plus qu’a souder les composants et les câbles nécessaires à une plaque électronique.

Comment fixer la plaque à la boîte?

Il ne nous restait plus qu’à trouver un moyen de fixer la plaque électronique à la boîte. L’objectif était de ne pas coller l’électronique au bois. Pour se faire on a conceptualisé deux pièces qu’on a collées entre elles pour obtenir le résultat ci-dessous. Puis en refaisant des encoches dans la boîte, les pièces se calent pour laisser glisser la plaque.

Est-ce que le son s’échappe de la boîte?

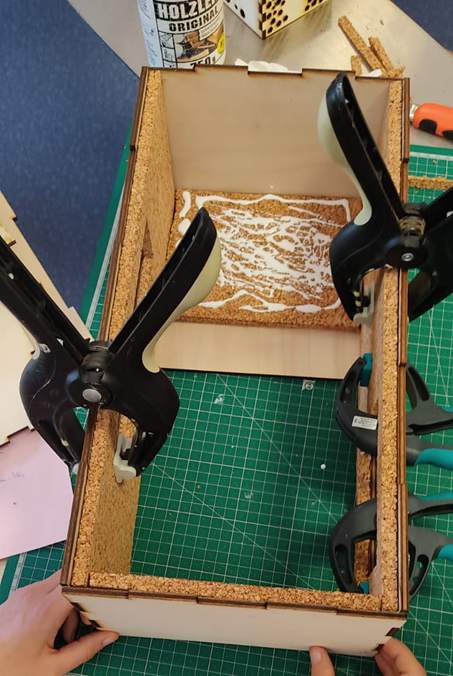
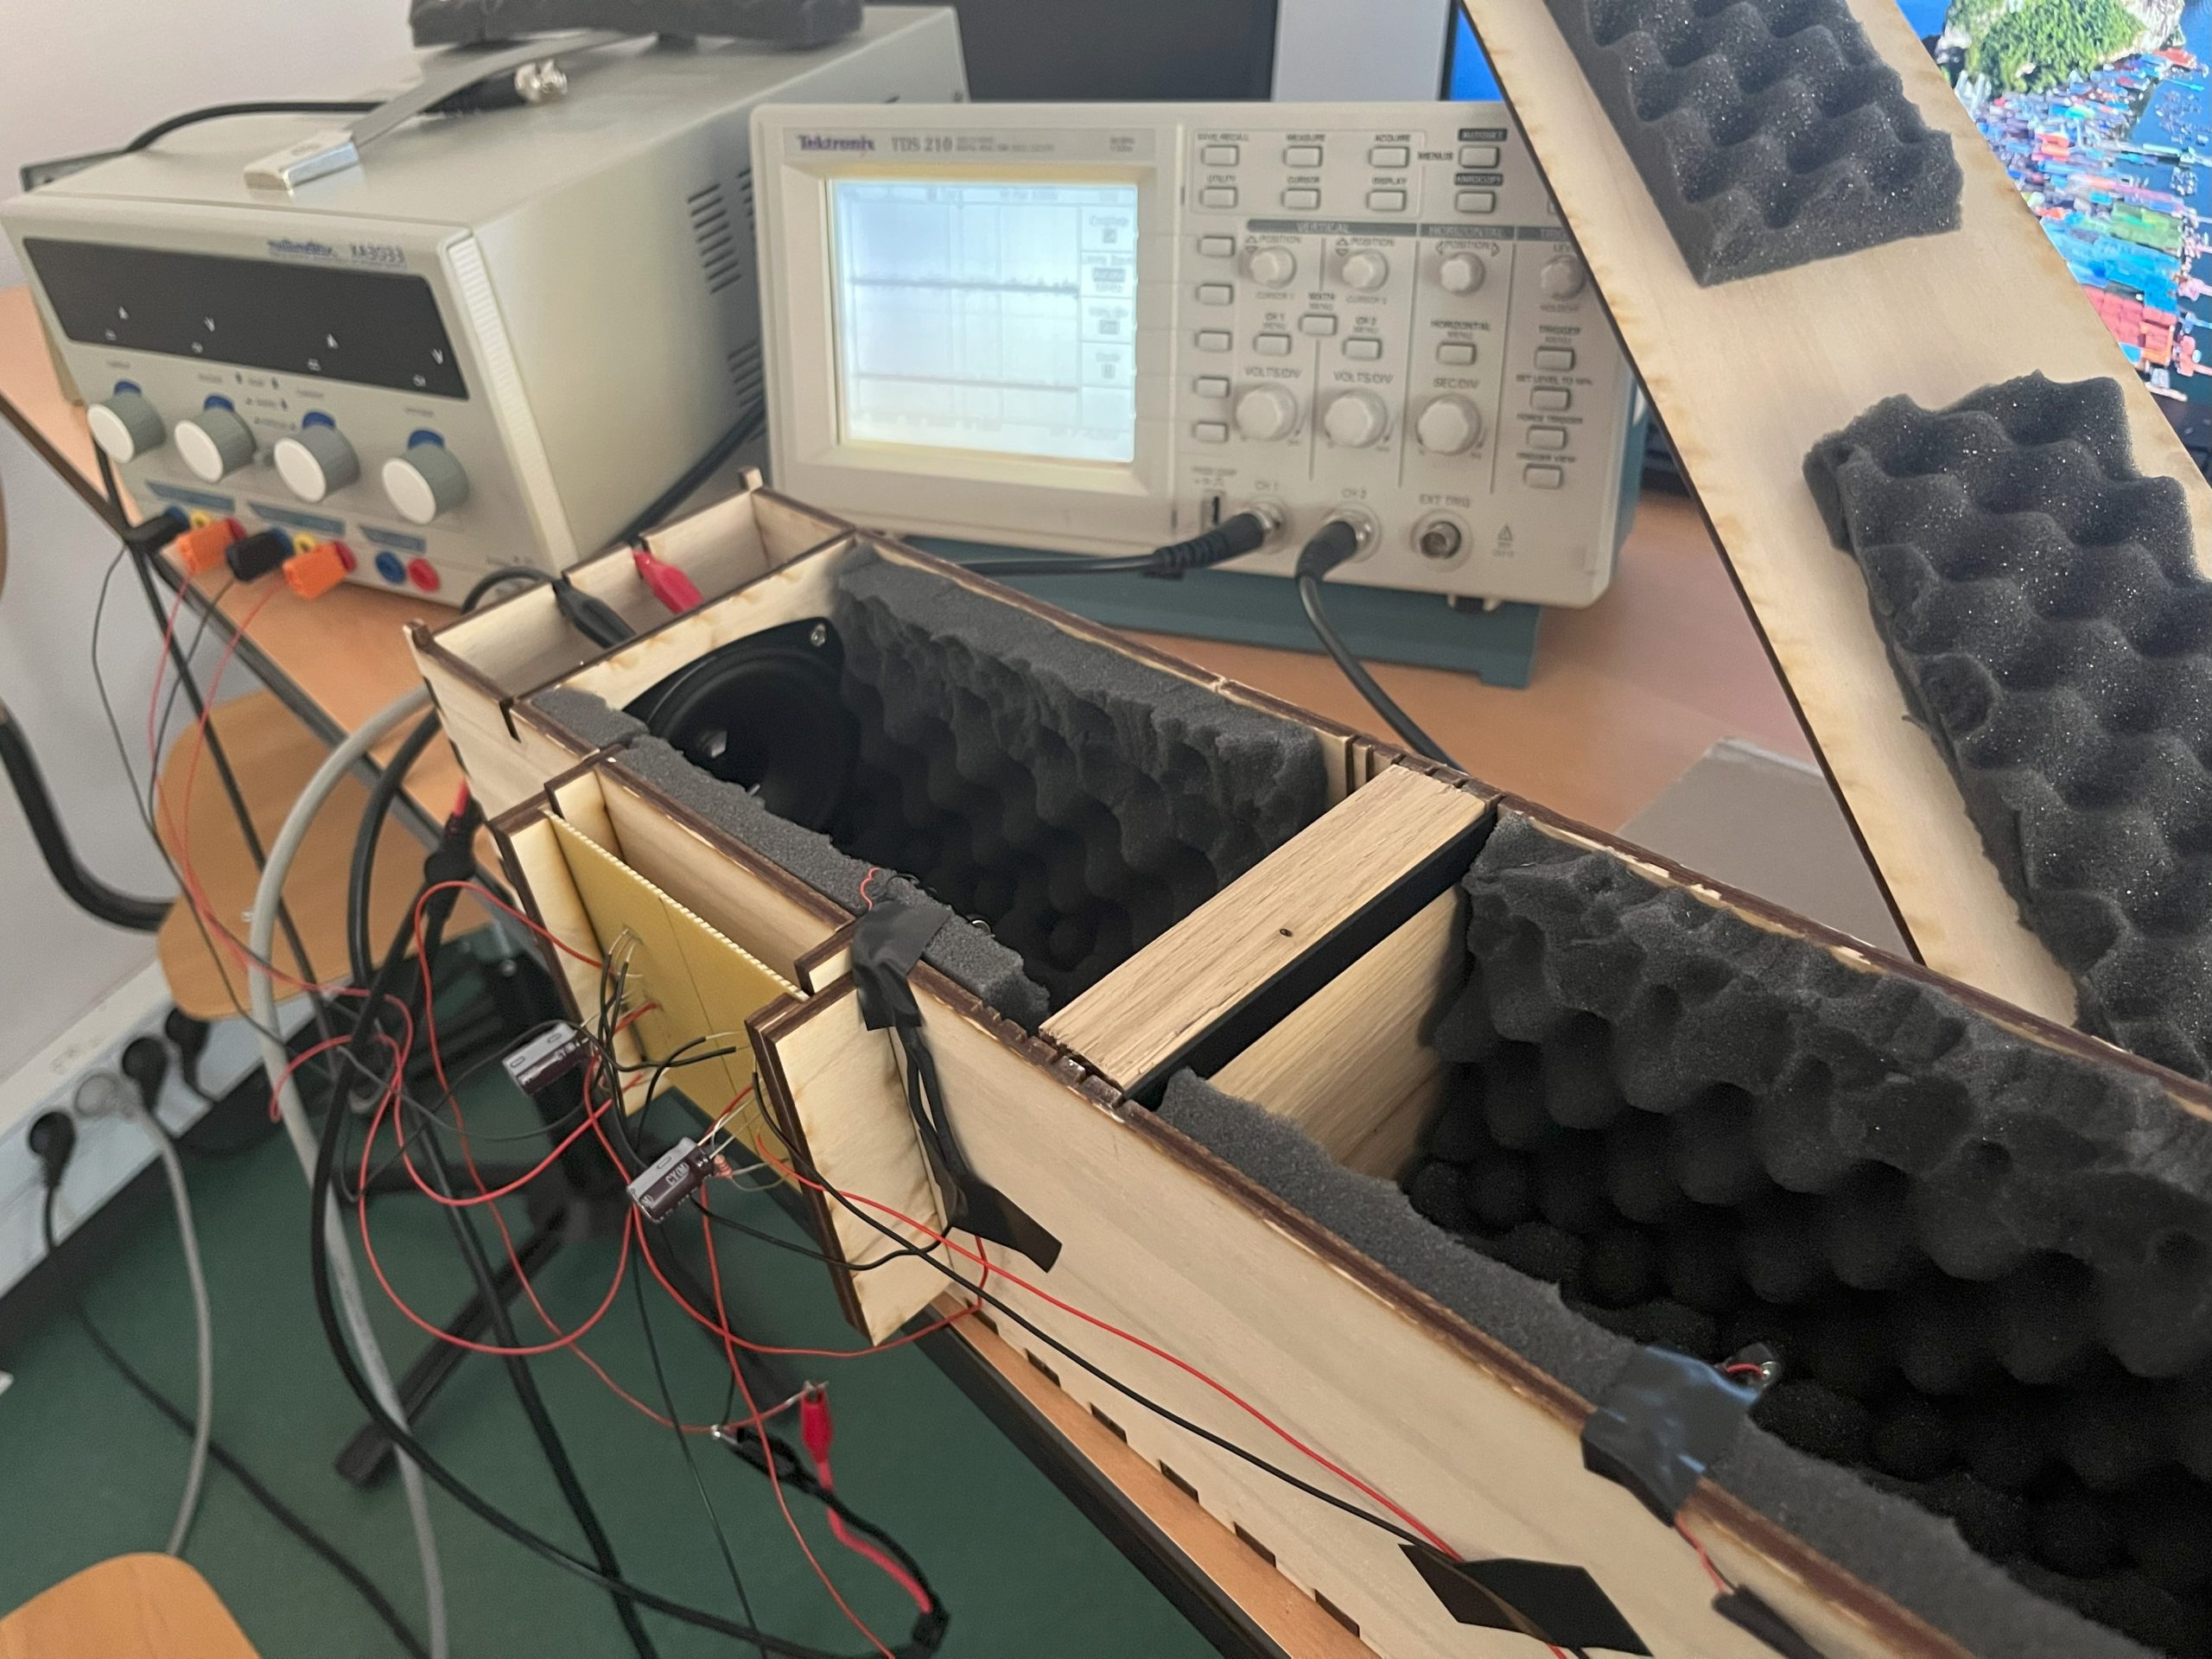
Pour ne pas perdre du son entre le haut-parleur et le dernier micro, ni capter du son de l’extérieur, il fallait évidemment insonoriser la boîte. Pour se faire on a rempli la boîte de mousse absorbante pour que le son reste prisonnier dans la boîte.

Que retenons nous de ce projet?

Ce projet nous a permis de découvrir plein de manières de travailler. On a eu la chance d’utiliser une découpeuse laser à de nombreuses reprises, ainsi qu’une imprimante 3D en conceptualisant au préalable les pièces en CAO. On a aussi touché à l’électronique et à la soudure qui était la partie que nous maitrisions le moins mais cela nous a permis de découvrir.

Finalement nous sommes contents du résultat, nous avons réussi à obtenir ce qui était attendu de nous. De plus on y voit un réel intérêt car pour certain d’entre nous nous allons revoir notre projet en TP d’acoustique du bâtiment l’année prochaine.

Virtual Fashion Design

Bonjour à tous et à toutes et bienvenus sur notre blog!

Nous sommes deux étudiantes en deuxième année de prépa intégrée à Polytech Angers. Dans le cadre de notre formation, nous avons réalisé un projet d’une centaine d’heures intitulé Virtual Fashion Design. Ce projet porte sur la visualisation d’imprimés numériques appliqués à des vêtements virtuels. Nous allons donc vous présenter les différentes étapes de notre travail ainsi que les difficultés rencontrées.

Unity 3D est un moteur de création d’applications en 3D et 2D. C’est un logiciel qui permet de développer des jeux vidéo, des applications interactives, des simulations en réalité virtuelle (RV) et en réalité augmentée (RA), des visualisations architecturales, ainsi que des animations interactives. C’est un outil hyper-polyvalent et performant qui propose à l’utilisateur de nombreuses fonctionnalités.

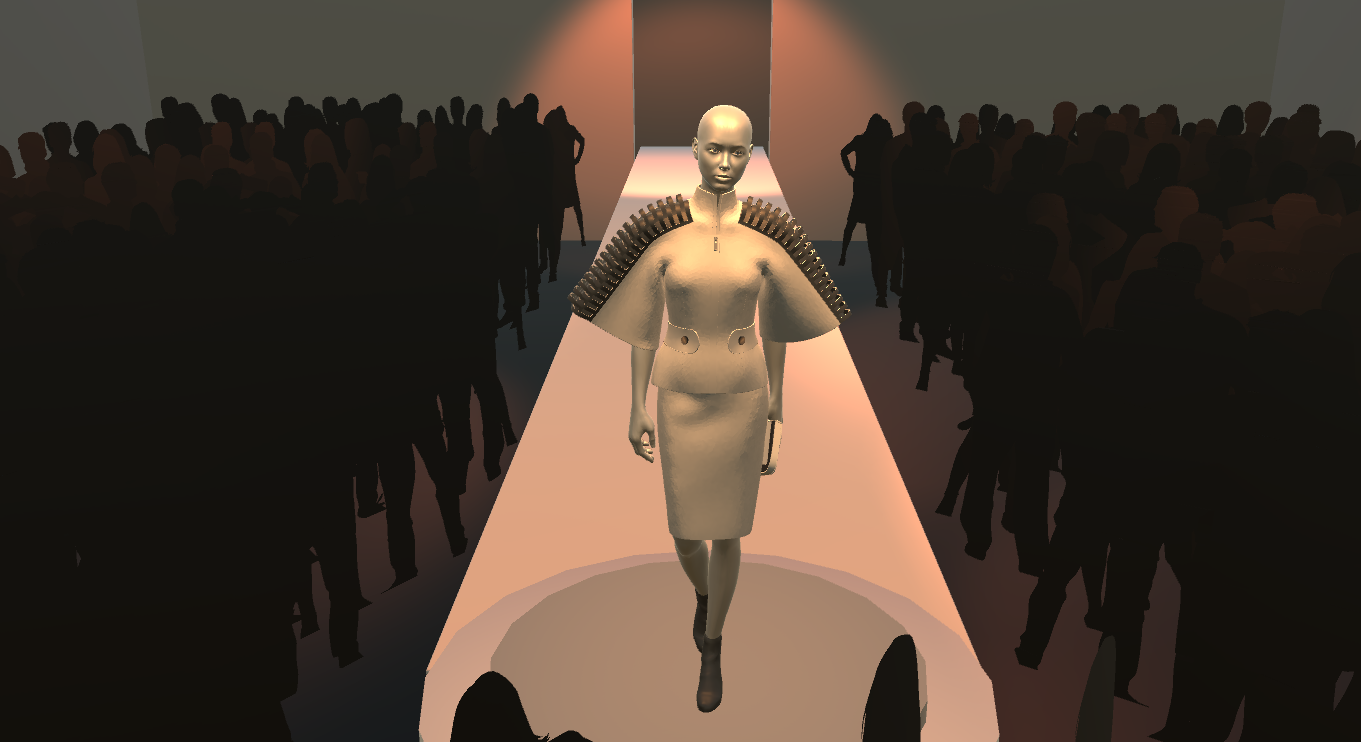
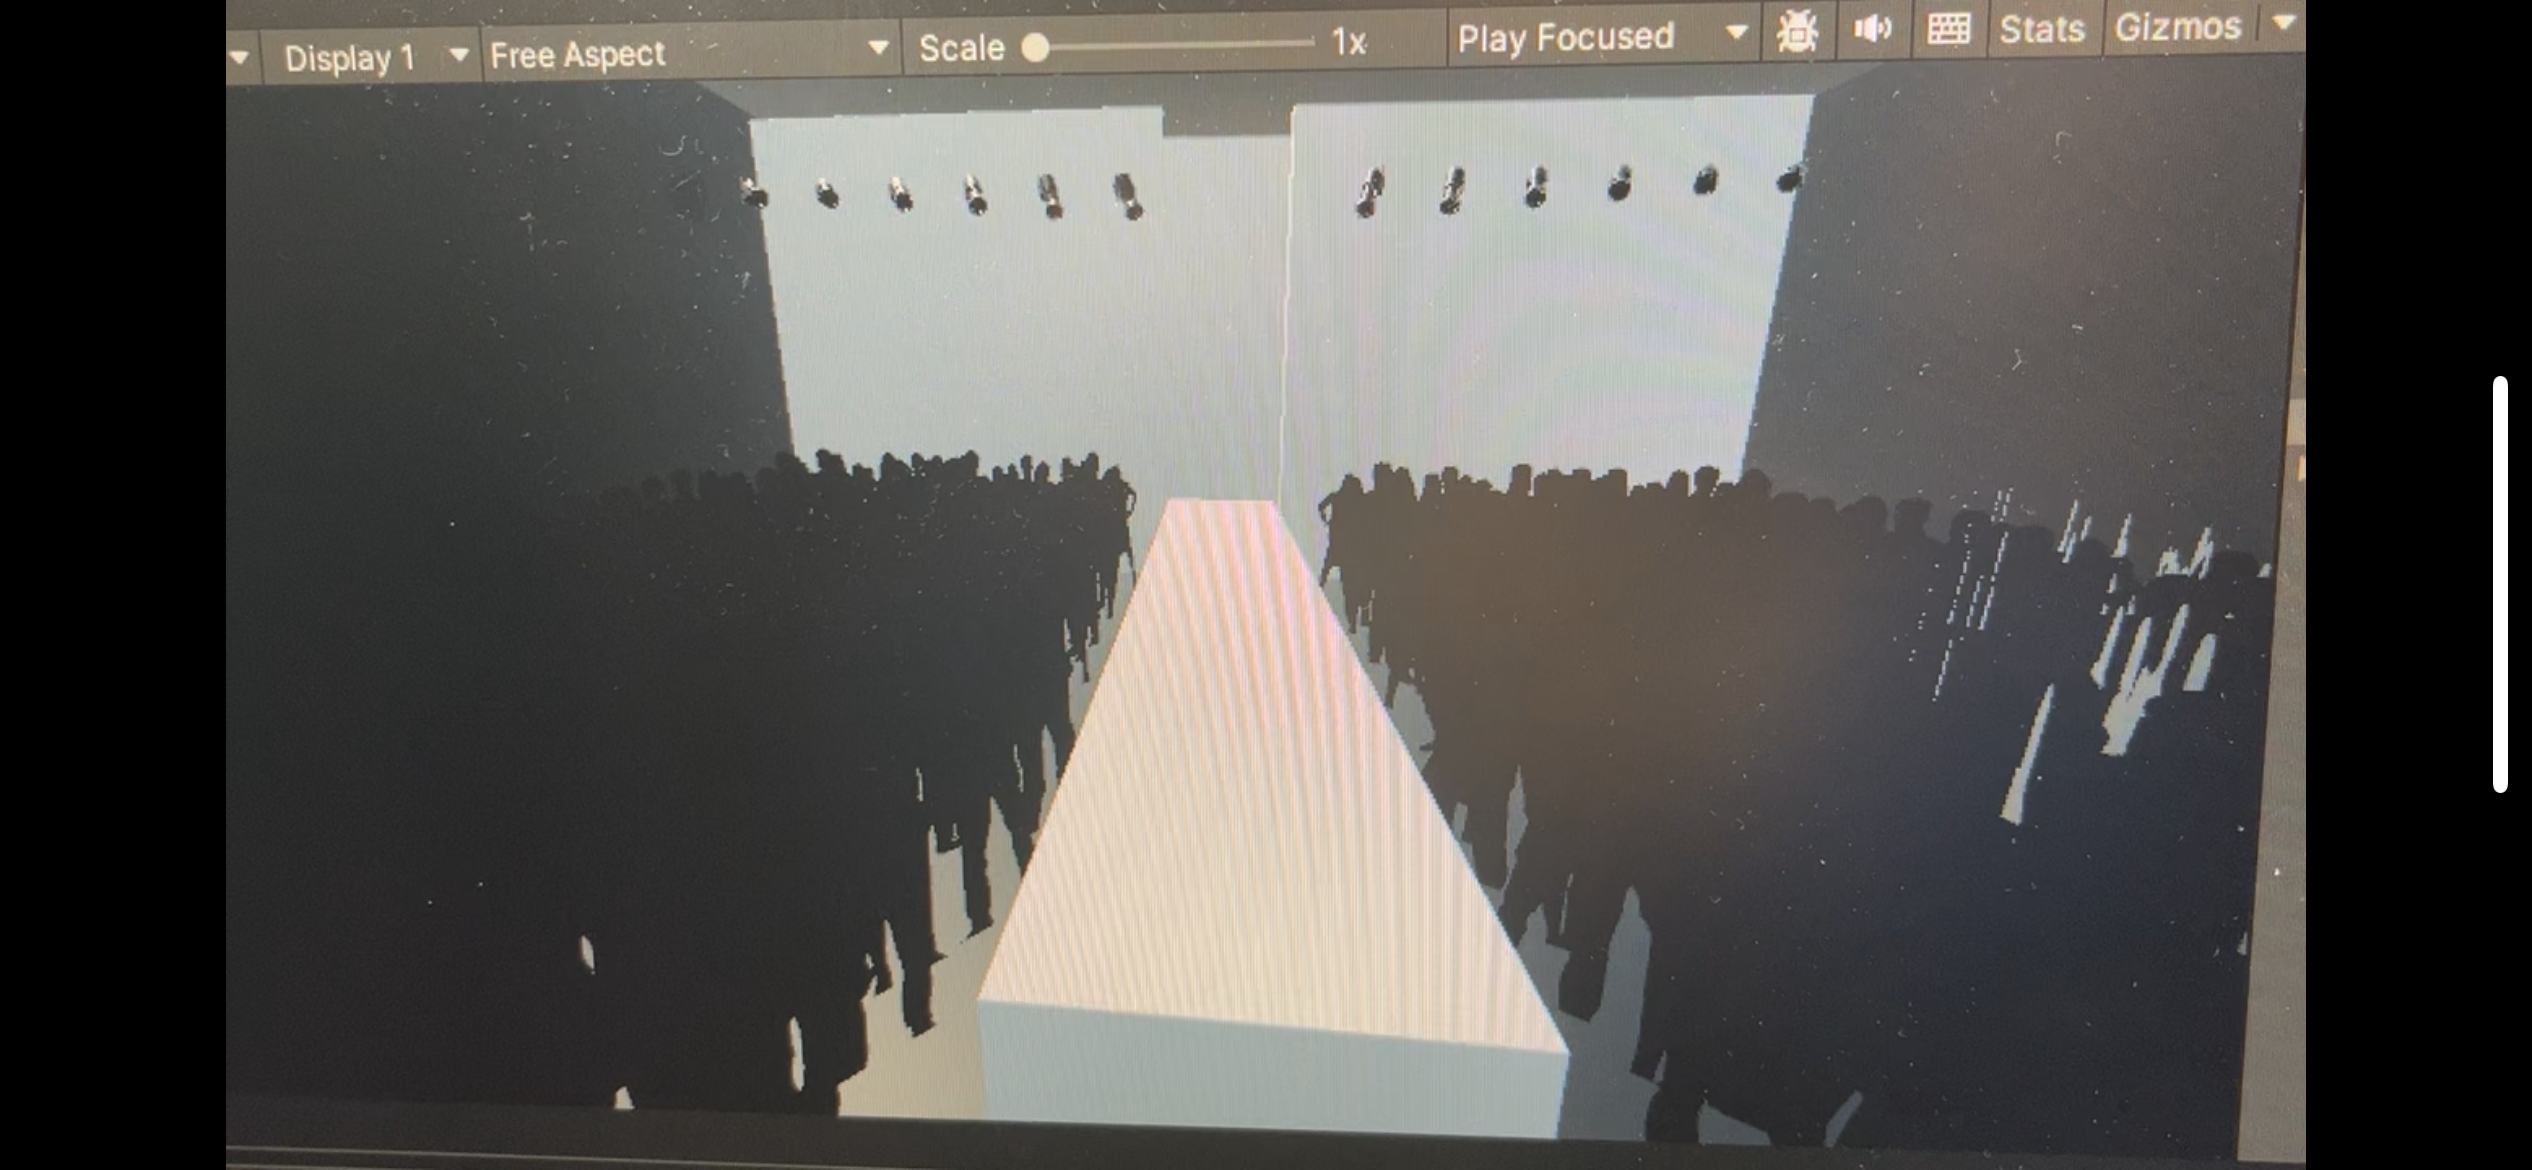
Pour notre projet, nous avons décidé de créer un podium de défilé. Grâce au logiciel Unity, nous avons ou créer une scène. Après avoir ajouté 4 murs, un sol et un plafond, nous avons trouvé sur internet des éléments de décors libres de droits que nous avons utilisés pour créer le podium, les spots (ne produisant pas de lumière) et la foule.

Nous avons ensuite travaillé sur l’ambiance lumineuse et sonore. Pour commencer, nous avons installé 3 spots dans des tons orangés. Grâce à un code #C, les spots ont été répartis autour du mannequin afin de la mettre en lumière.

Nous avons également ajouté un spot éclairant l’entrée du podium et quelques uns sur la foule. Nous avons ensuite trouvé une musique comme fond sonore afin de donner plus de vie au défilé. Nous avons ensuite pu intégrer le mannequin à la scène, malgré les difficultés que nous avons pour le faire s’afficher correctement.

La création de l’environnement virtuel était déjà bien avancée, nous avons seulement ajouté une petite estrade sur le podium afin de mettre en avant le mannequin mais également pour éviter que “la foule” ne cache le modèle.

Pour ce projet, nous disposions de 6 tenues créées à l’avance. il fallait maintenant écrire les scripts #C qui permettront de :

  • Changer de mannequin
  • Changer de motif
  • Bouger le motif
  • L’agrandir et le rétrécir
  • Faire tourner le mannequin sur lui même

Aucune de nous n’est vraiment très à l’aise avec le codage mais nous sommes tout de même parvenues à rédiger ces codes et à les faire fonctionner.

Mais pour que cette partie du projet soit complète, il fallait également travailler sur les motifs que nous allions utiliser.

Nous étions sensées utiliser l’outil numérique processing pour générer différents tissus. Or nous n’avons pas réussi. Nous obtenions uniquement des carrés blancs.

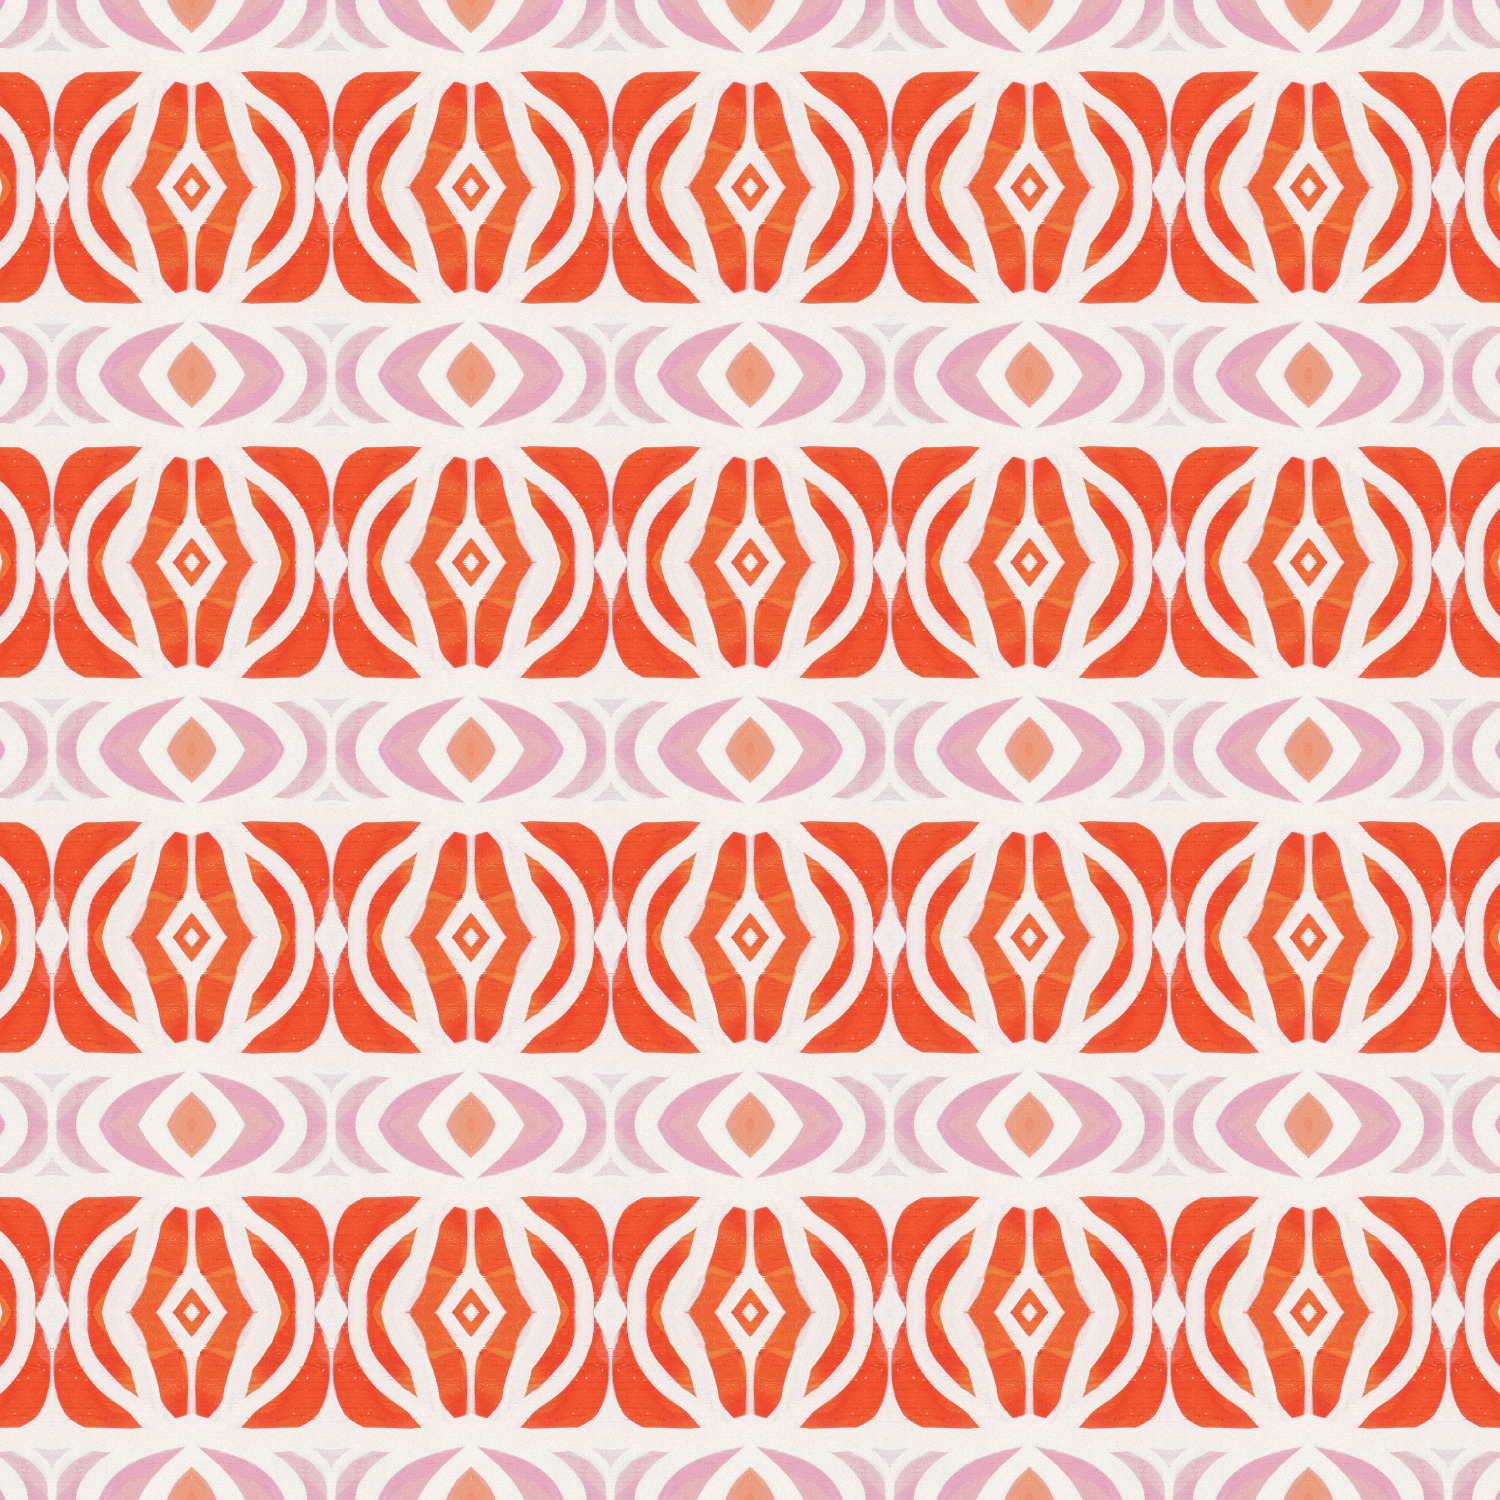
Nous avons donc utilisé l’IA et des sites d’images libres de droits pour trouver des motifs. Nous avons notamment utilisé le site https://pixabay.com/. Ensuite, nous avons importé ces mêmes motifs dans Processing afin de changer leur teinte.

 Une fois nos motifs choisis, nous les avons importés dans Unity afin vérifier qu’ils s’affichaient tous correctement. 

Après cette étape, la base du projet était terminée.

Nous avons décidé de présenter notre projet sous deux formes: La réalité virtuelle et la Kinect.

Notre première idée était de permettre à l’utilisateur d’interagir avec les vêtements grâce aux contrôleurs (manettes) et au casque. La réalité virtuelle avec casque est la forme la plus immersive qu’il était possible de faire. En effet, le casque permet de visualiser l’environnement virtuel à 360° ce qui permet une grande immersion.

Pour que cela fonctionne, il a fallu convertir tous nos scripts en une version adaptée à la VR et non au retour clavier. Nous avons également dû configurer les manettes ainsi que le casque pour que la caméra suive le mouvement de la tête de l’utilisateur et également pour que les contrôleurs soient correctement détectés. 

De plus, il n’y avait pas assez de bouton possible pour effectuer toutes les actions que nous avons codées. Nous avons dû trouver une autre solution. Grâce à un système de zones, que nous avons délimitées, le mouvement des manettes va être suivi. Si les manettes entrent dans l’une des zones virtuelles, le script va être lancé et ce qui va permettre de faire une action.

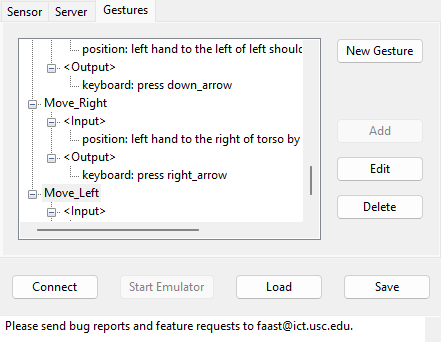
La deuxième idée a été d’utiliser la Kinect. Généralement utilisée dans le monde du jeu vidéo, la Kinect, grâce à sa caméra, détecte les mouvements de l’utilisateur. 

Nous avons donc utilisé cette technologie afin d’interagir avec les tenues.

Nous avons donc commencé à chercher des gestes qui n’étaient ni trop compliqués, ni fatigants car ces gestes seront sans doute répétés plusieurs fois d’affilée.

Le plus dur dans cette étape a donc été de trouver des mouvements différents les uns des autres et correspondants à nos contraintes.

Nous avons finalement réussi à trouver 8 mouvements. Nous les avons ensuite liés à des actions (changer de motif par exemple), ceci était la dernière étape de notre projet.

Ce projet nous a permis de découvrir et d’expérimenter de nombreuses technologies et outils numériques, que ce soit Unity, Processing, la réalité virtuelle ou encore la Kinect. Même si nous avons rencontré plusieurs difficultés, notamment avec le codage ou la génération de motifs, nous avons su trouver des solutions alternatives et nous adapter.

Nous sommes fières du résultat obtenu : un podium virtuel interactif et immersif où le spectateur peut interagir avec les mannequins et les tenues via différentes interfaces. Cette expérience nous a aussi montré l’importance du travail en équipe, de la persévérance et de la créativité face aux imprévus techniques.

Ce projet était une belle opportunité pour mieux comprendre les possibilités offertes par les environnements virtuels et leur potentiel dans des domaines variés comme la mode, l’événementiel ou le jeu vidéo. Si c’était à refaire, nous testerions d’autres logiciels de génération de motifs et nous approfondirions encore l’aspect interactif de la scène.

Yana GAUDUCHON et Tania HERVE

Mini-éolienne lenticulaire

Est-il possible de produire, avec une éolienne lenticulaire, 2 à 3 fois plus d’énergie qu’avec une éolienne traditionnelle ? 

Pendant environ 100 heures de travail, nous avons tenté de répondre à cette simple question, en concevant et en réalisant une mini-éolienne lenticulaire à partir de zéro. Nous devions, dans un premier temps, comprendre l’aérodynamique d’une éolienne traditionnelle. Puis, il fallait concevoir différentes maquettes des composants de celle-ci sur SolidWorks, avant de pouvoir assembler le tout. Nous allons donc vous présenter les différentes étapes par lesquelles nous sommes passées, et les éventuels problèmes rencontrés.  

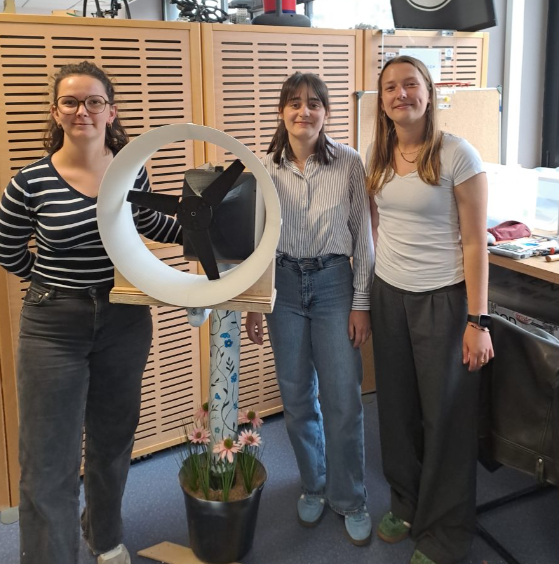
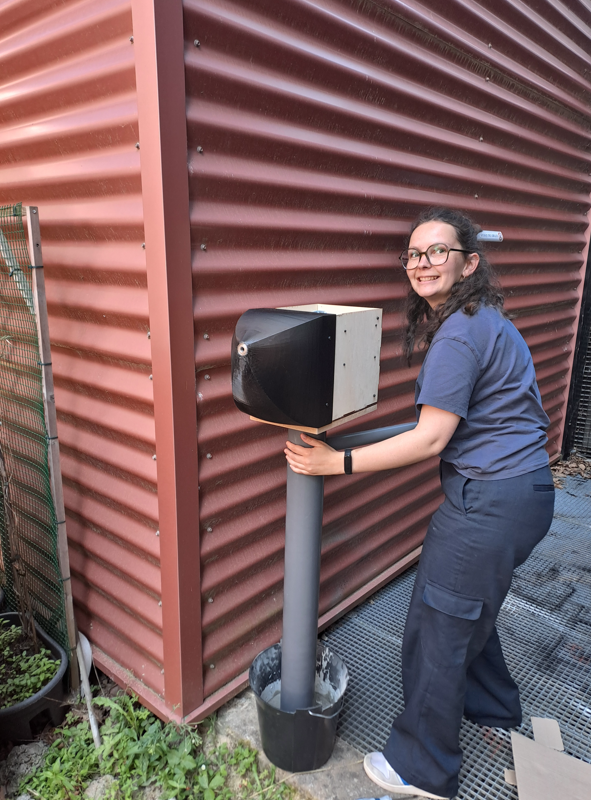
Ici c’est nous, Auriane, Pauline et Maria !

ETAPE 1 : La phase de recherche 

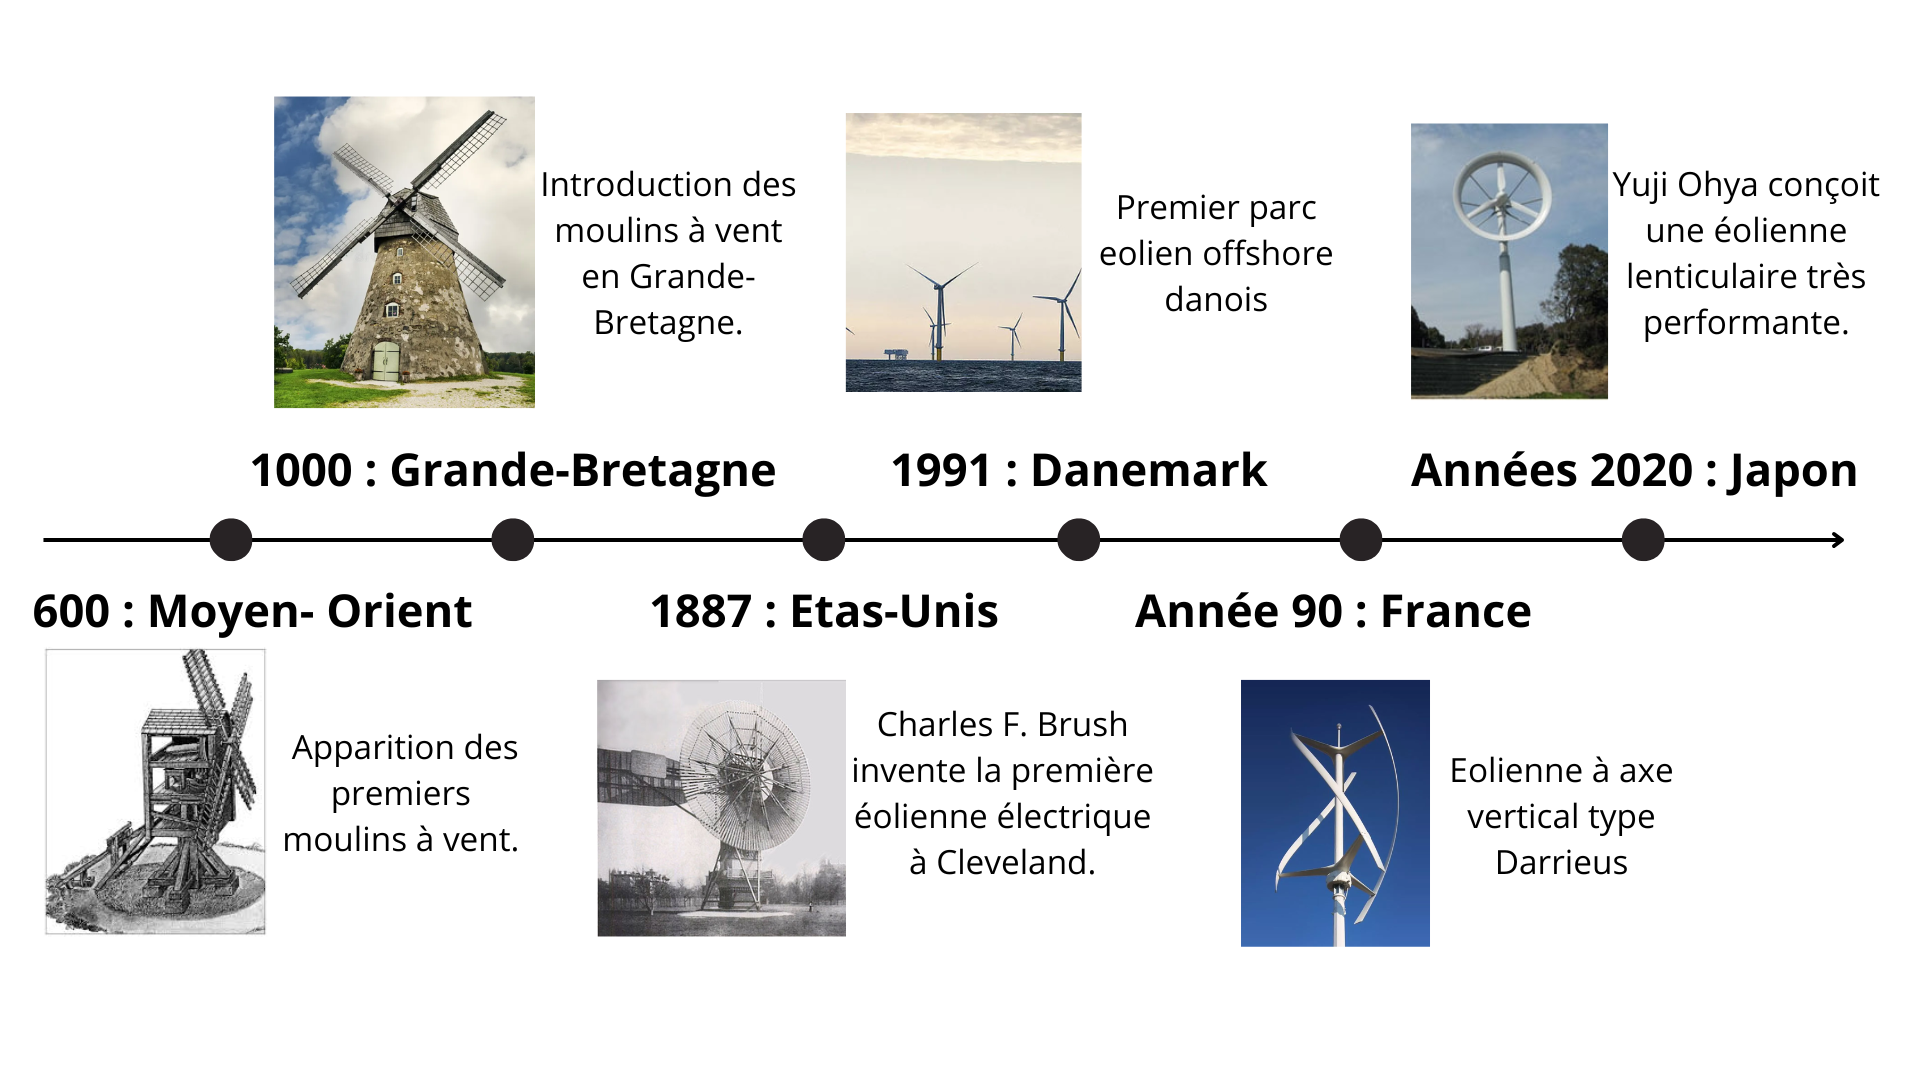
Tout d’abord, un peu d’histoire. Quand sont apparues les premières éoliennes et comment ont-elles évolués au cours du temps ?  

Vous remarquerez que durant des années, les éoliennes n’ont cessées de se développer et encore aujourd’hui de nouvelles technologies viennent changer la forme des éoliennes.  

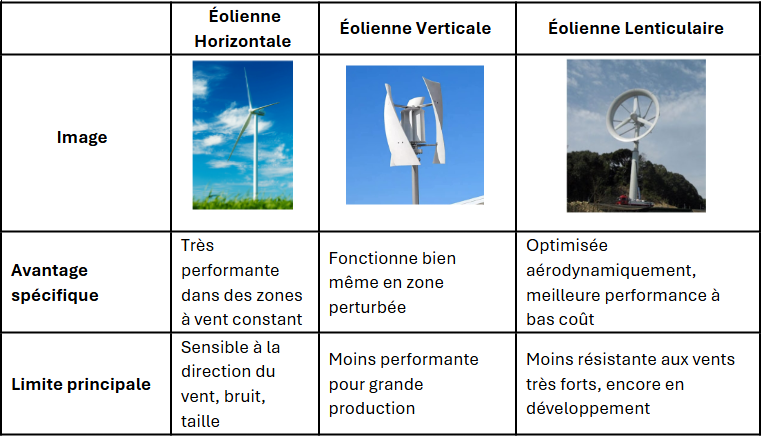
Pour ce projet nous avions le choix entre plusieurs éoliennes. Il nous a donc fallut les comparer. 

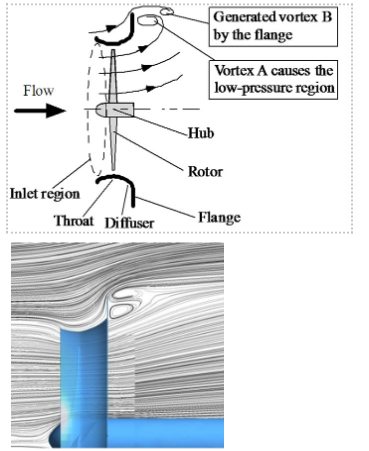
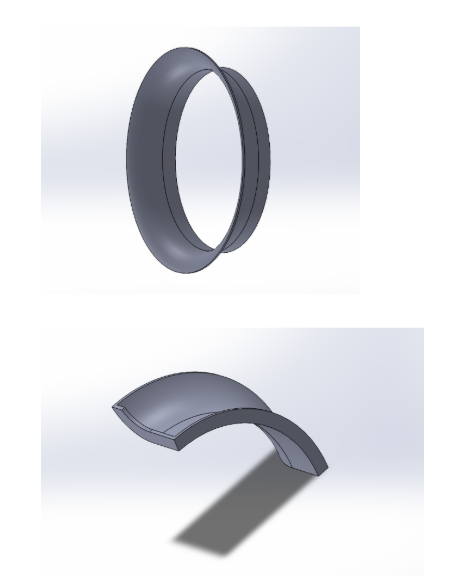
Ainsi, nous avons choisi l’éolienne lenticulaire car c’est une éolienne complètement innovante. Une éolienne lenticulaire possède une lentille autour de ses pales. Celle-ci n’est pas juste décorative : elle améliore la façon dont l’air circule autour des pales. Quand le vent passe dans cette lentille :  

  1. Il est accéléré à l’entrée à cause de la forme resserrée, un peu comme dans un entonnoir. 
  1. À la sortie, la lentille crée une zone de dépression (une sorte d’aspiration derrière l’éolienne). Cette dépression tire plus d’air à travers les pales, ce qui les fait tourner plus vite et plus fort. 
ETAPE 2 : La conception de l’éolienne 

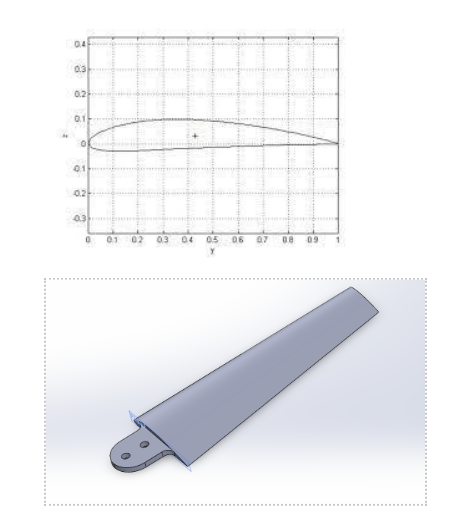
Maintenant que vous connaissez l’origine de l’éolienne, laissez-nous vous expliquer son fonctionnement. Une éolienne est constituée de 4 parties :  

ETAPE 3 : Assemblage de l’éolienne 

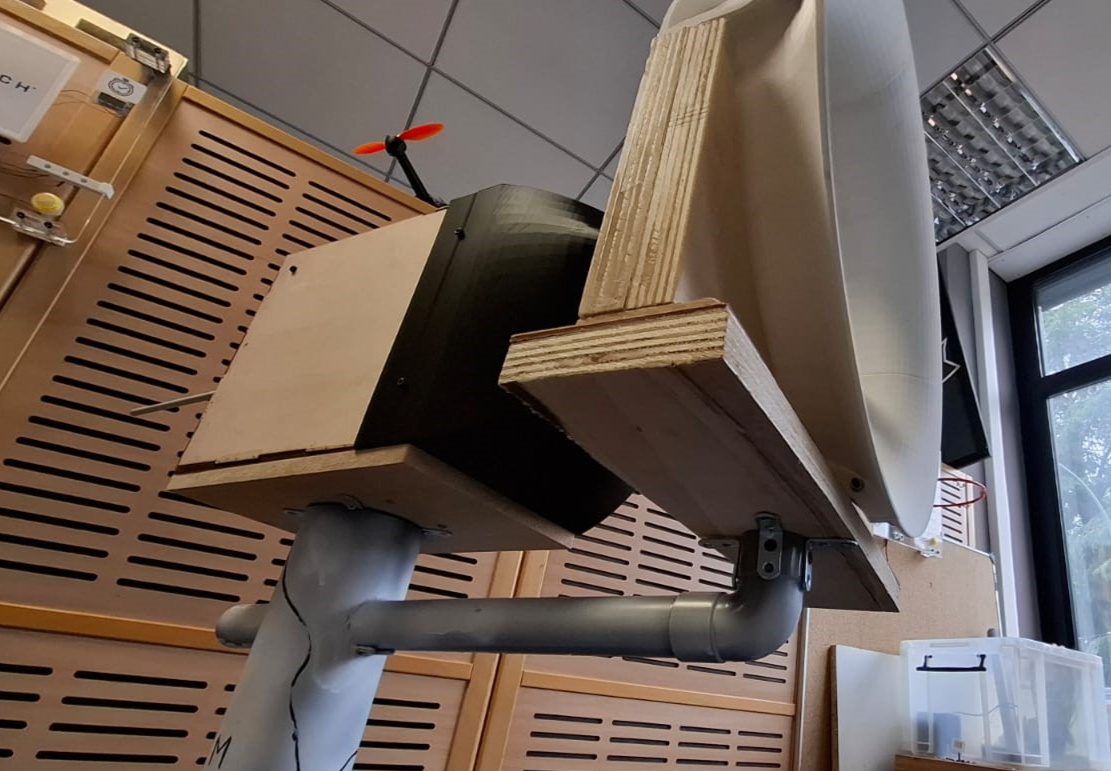
Afin de faire fonctionner notre éolienne nous avons dû rassembler les composants dans une nacelle, qui devait respecter plusieurs contraintes. Celle-ci ne devait pas perturber les principes d’aérodynamique, ne pas être trop encombrante et être légère.  Nous avons donc modélisé une nacelle en bois sur onshape pour la réaliser à la découpe laser.  

Nous avons donc pu fixer les composants à l’intérieur de la nacelle. Lors de l’assemblage des composants nous devions être précis pour avoir un axe aligné. Le bois étant fin nous avons aussi dû être rigoureux lors des fixations afin de ne pas le casser.

Pour le devant de la nacelle, nous avons réalisé un modèle CAO. Cette pièce fut l’une des plus grosses pièces de la nacelle à réaliser en CAO. Le temps de production a été d’environ 18h.

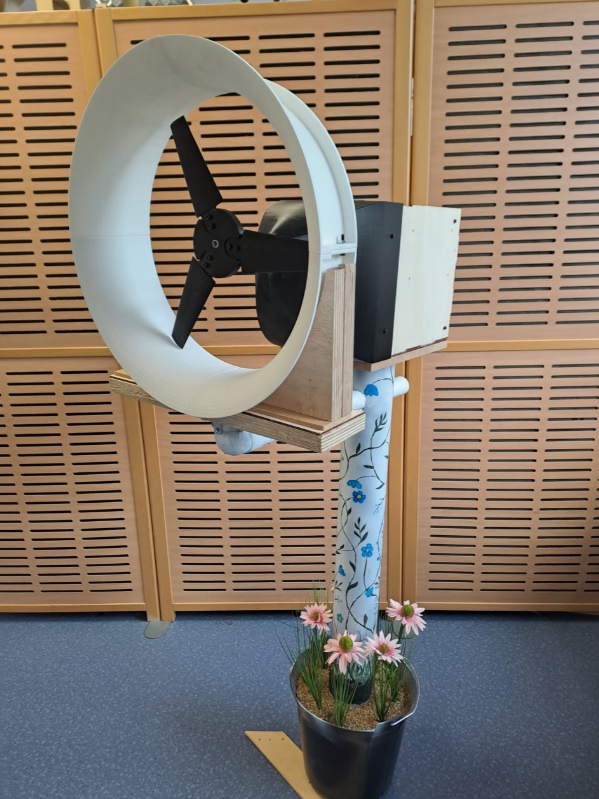
La nacelle est fixée sur un tube en PVC qui est lui-même dans un seau rempli de béton. Là aussi, nous avons été contraints de garder une certaine stabilité afin de ne pas perturber le processus.

La lentille est posée sur un support en bois. Le support en bois est fixé sur un tube en PVC plus petit que le support général. Nous avons dû faire un trou de chaque côté du gros tube pour maintenir le petit tube

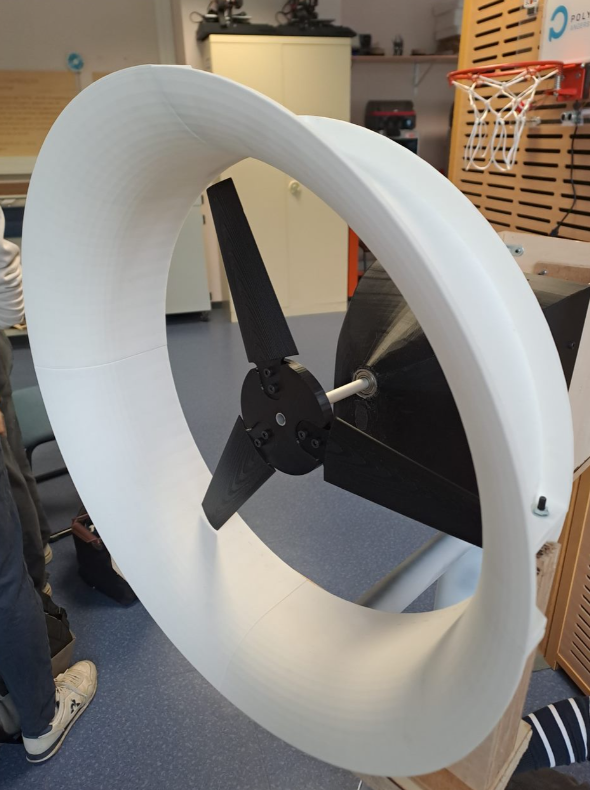
Et voilà le résultat !

Bilan 

Ce projet a été un atout évident pour améliorer d’une part notre savoir-faire et de l’autre notre technique. Nous avons pu comprendre le fonctionnement d’une éolienne et nous avons effectué beaucoup de modélisations CAO.  

C’est un projet qui nous tenait à cœur car il s’inscrit dans un futur de développement durable en utilisant de l’énergie verte.  

Nous avons fait face à des problèmes en tout genre et qui nous ont parfois fait perdre beaucoup de temps.  

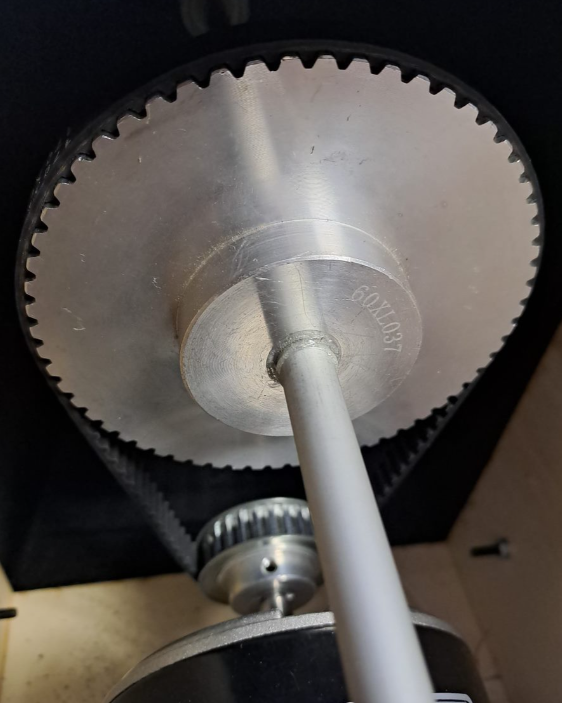
Finalement, on s’est rendu compte qu’il existait beaucoup de frottements qui empêchent les pales de tourner avec un simple sèche-cheveux. Après avoir optimisé au maximum le poids et les frottements de l’axe et du multiplicateur, un démarrage manuel permettrait sans doute de lancer les pales pour les faire tourner avec une force de vent plus puissante. Tous ces obstacles nous ont donc appris à être plus résilientes et à ne pas aller trop vite dans nos prises d’initiatives. 

Nous remercions Mr Haddad pour l’apport de son savoir-faire et de ses conseils. Nous tenons aussi à remercier Mr Rayer pour son aide. 

Maria TCHERNYCHEV, Pauline GIRARDEAU, Auriane FOUVILLE