Le trieur de cellules

Contexte : Un défi scientifique ludique

Dans le cadre de notre cycle préparatoire à Polytech Angers, nous, Lola, Maël, Sarah et Ninon, avons choisi un projet de fin d’année ambitieux : reproduire un trieur de cellules, utilisé en laboratoire, mais de manière pédagogique et accessible à tous.

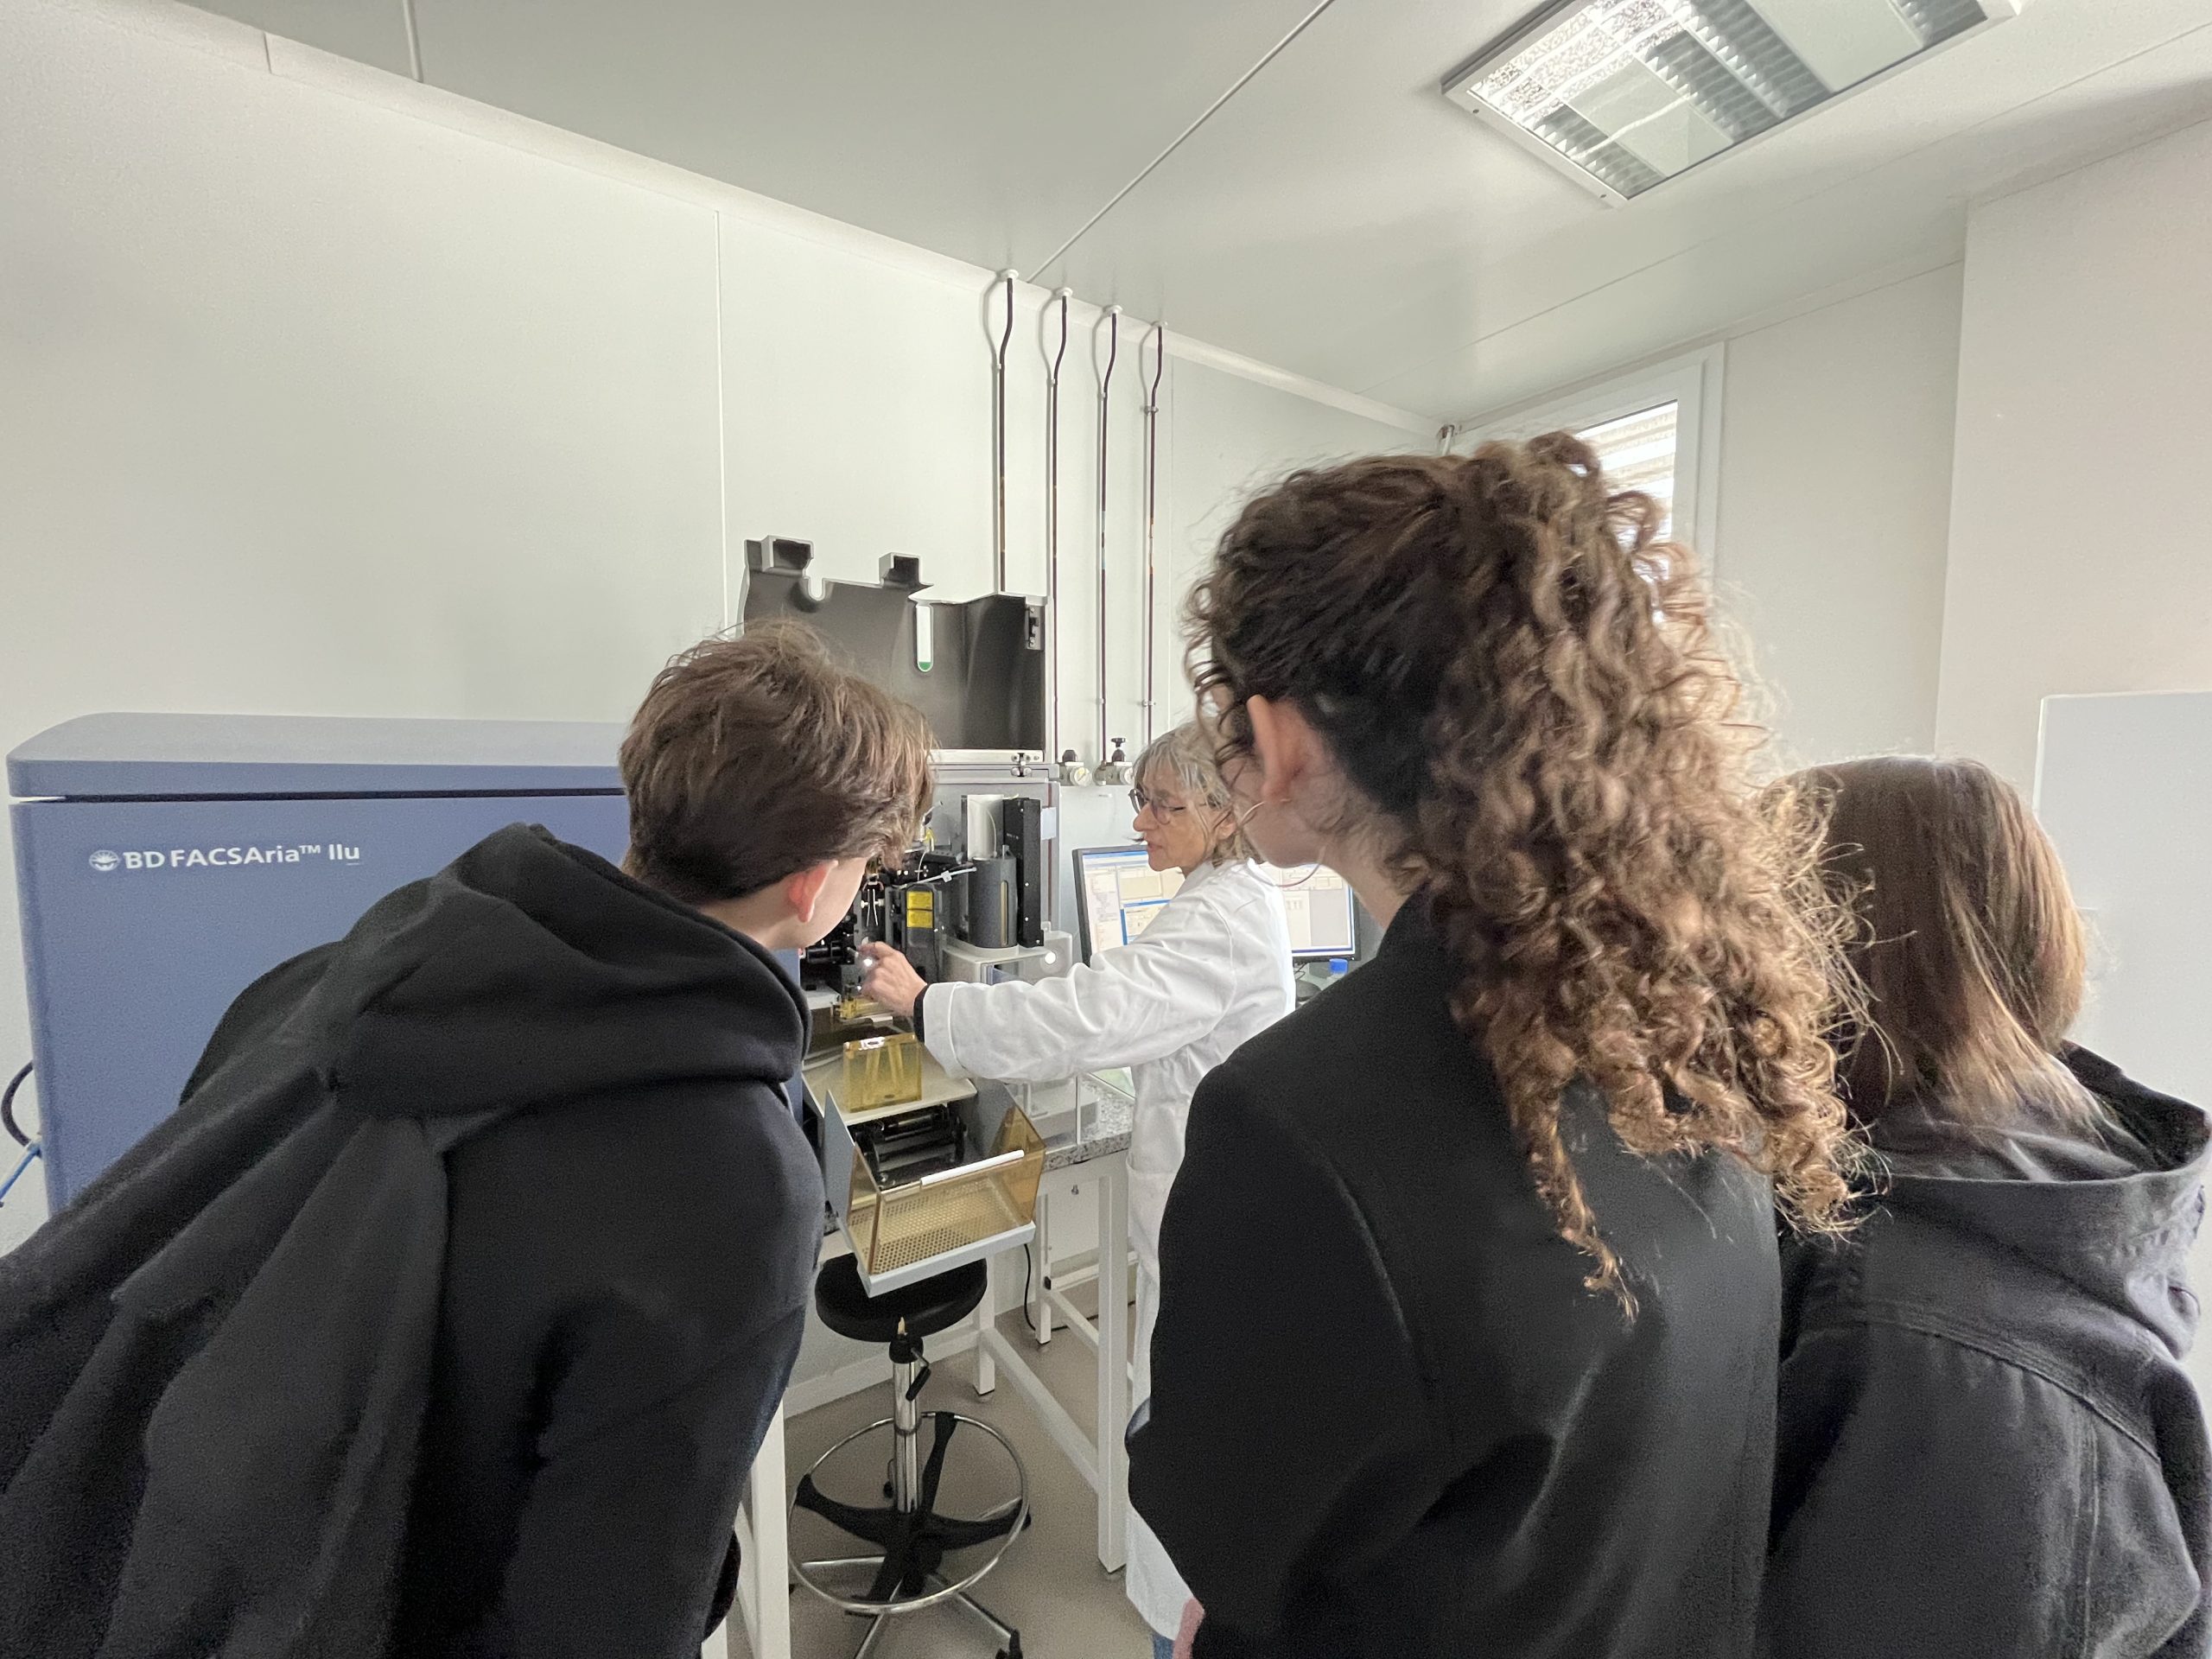
📸 [ UNE FINE ÉQUIPE ]
Le but ? Créer un dispositif interactif pour la Fête de la Science, en collaboration avec deux laborantins du CHU d’Angers, Catherine et Jérôme.

Mais c’est quoi un trieur de cellules ?

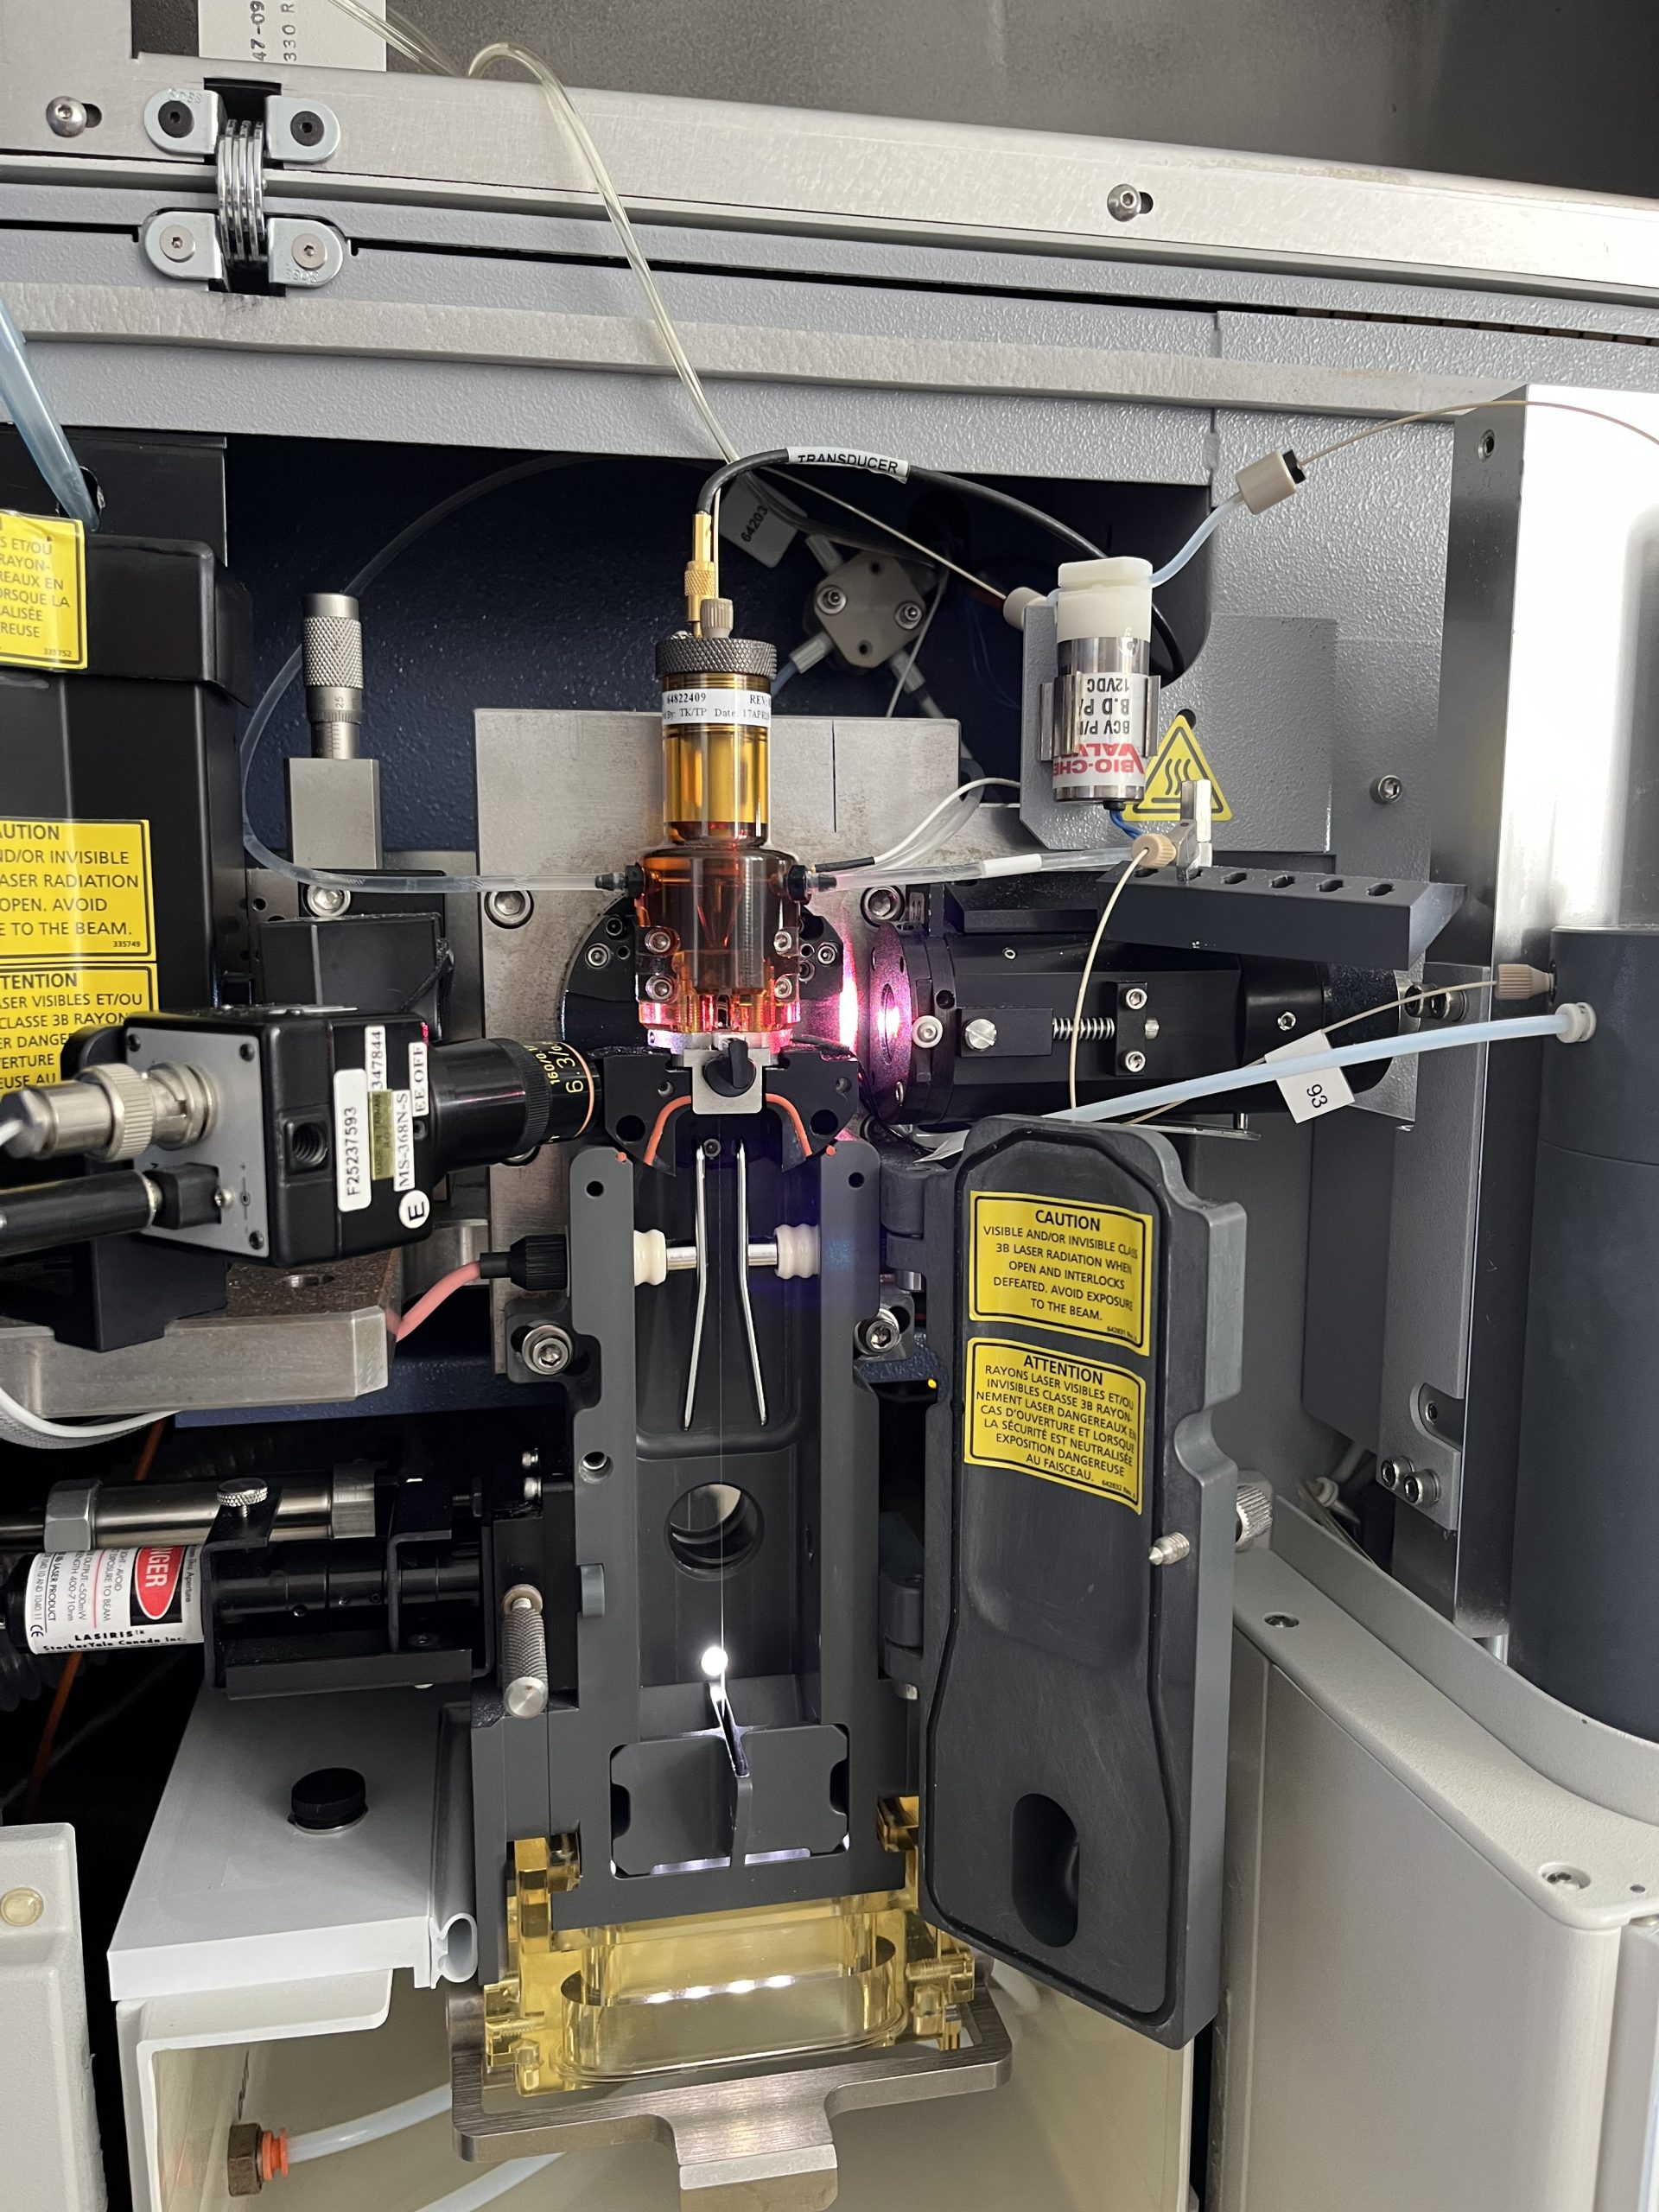
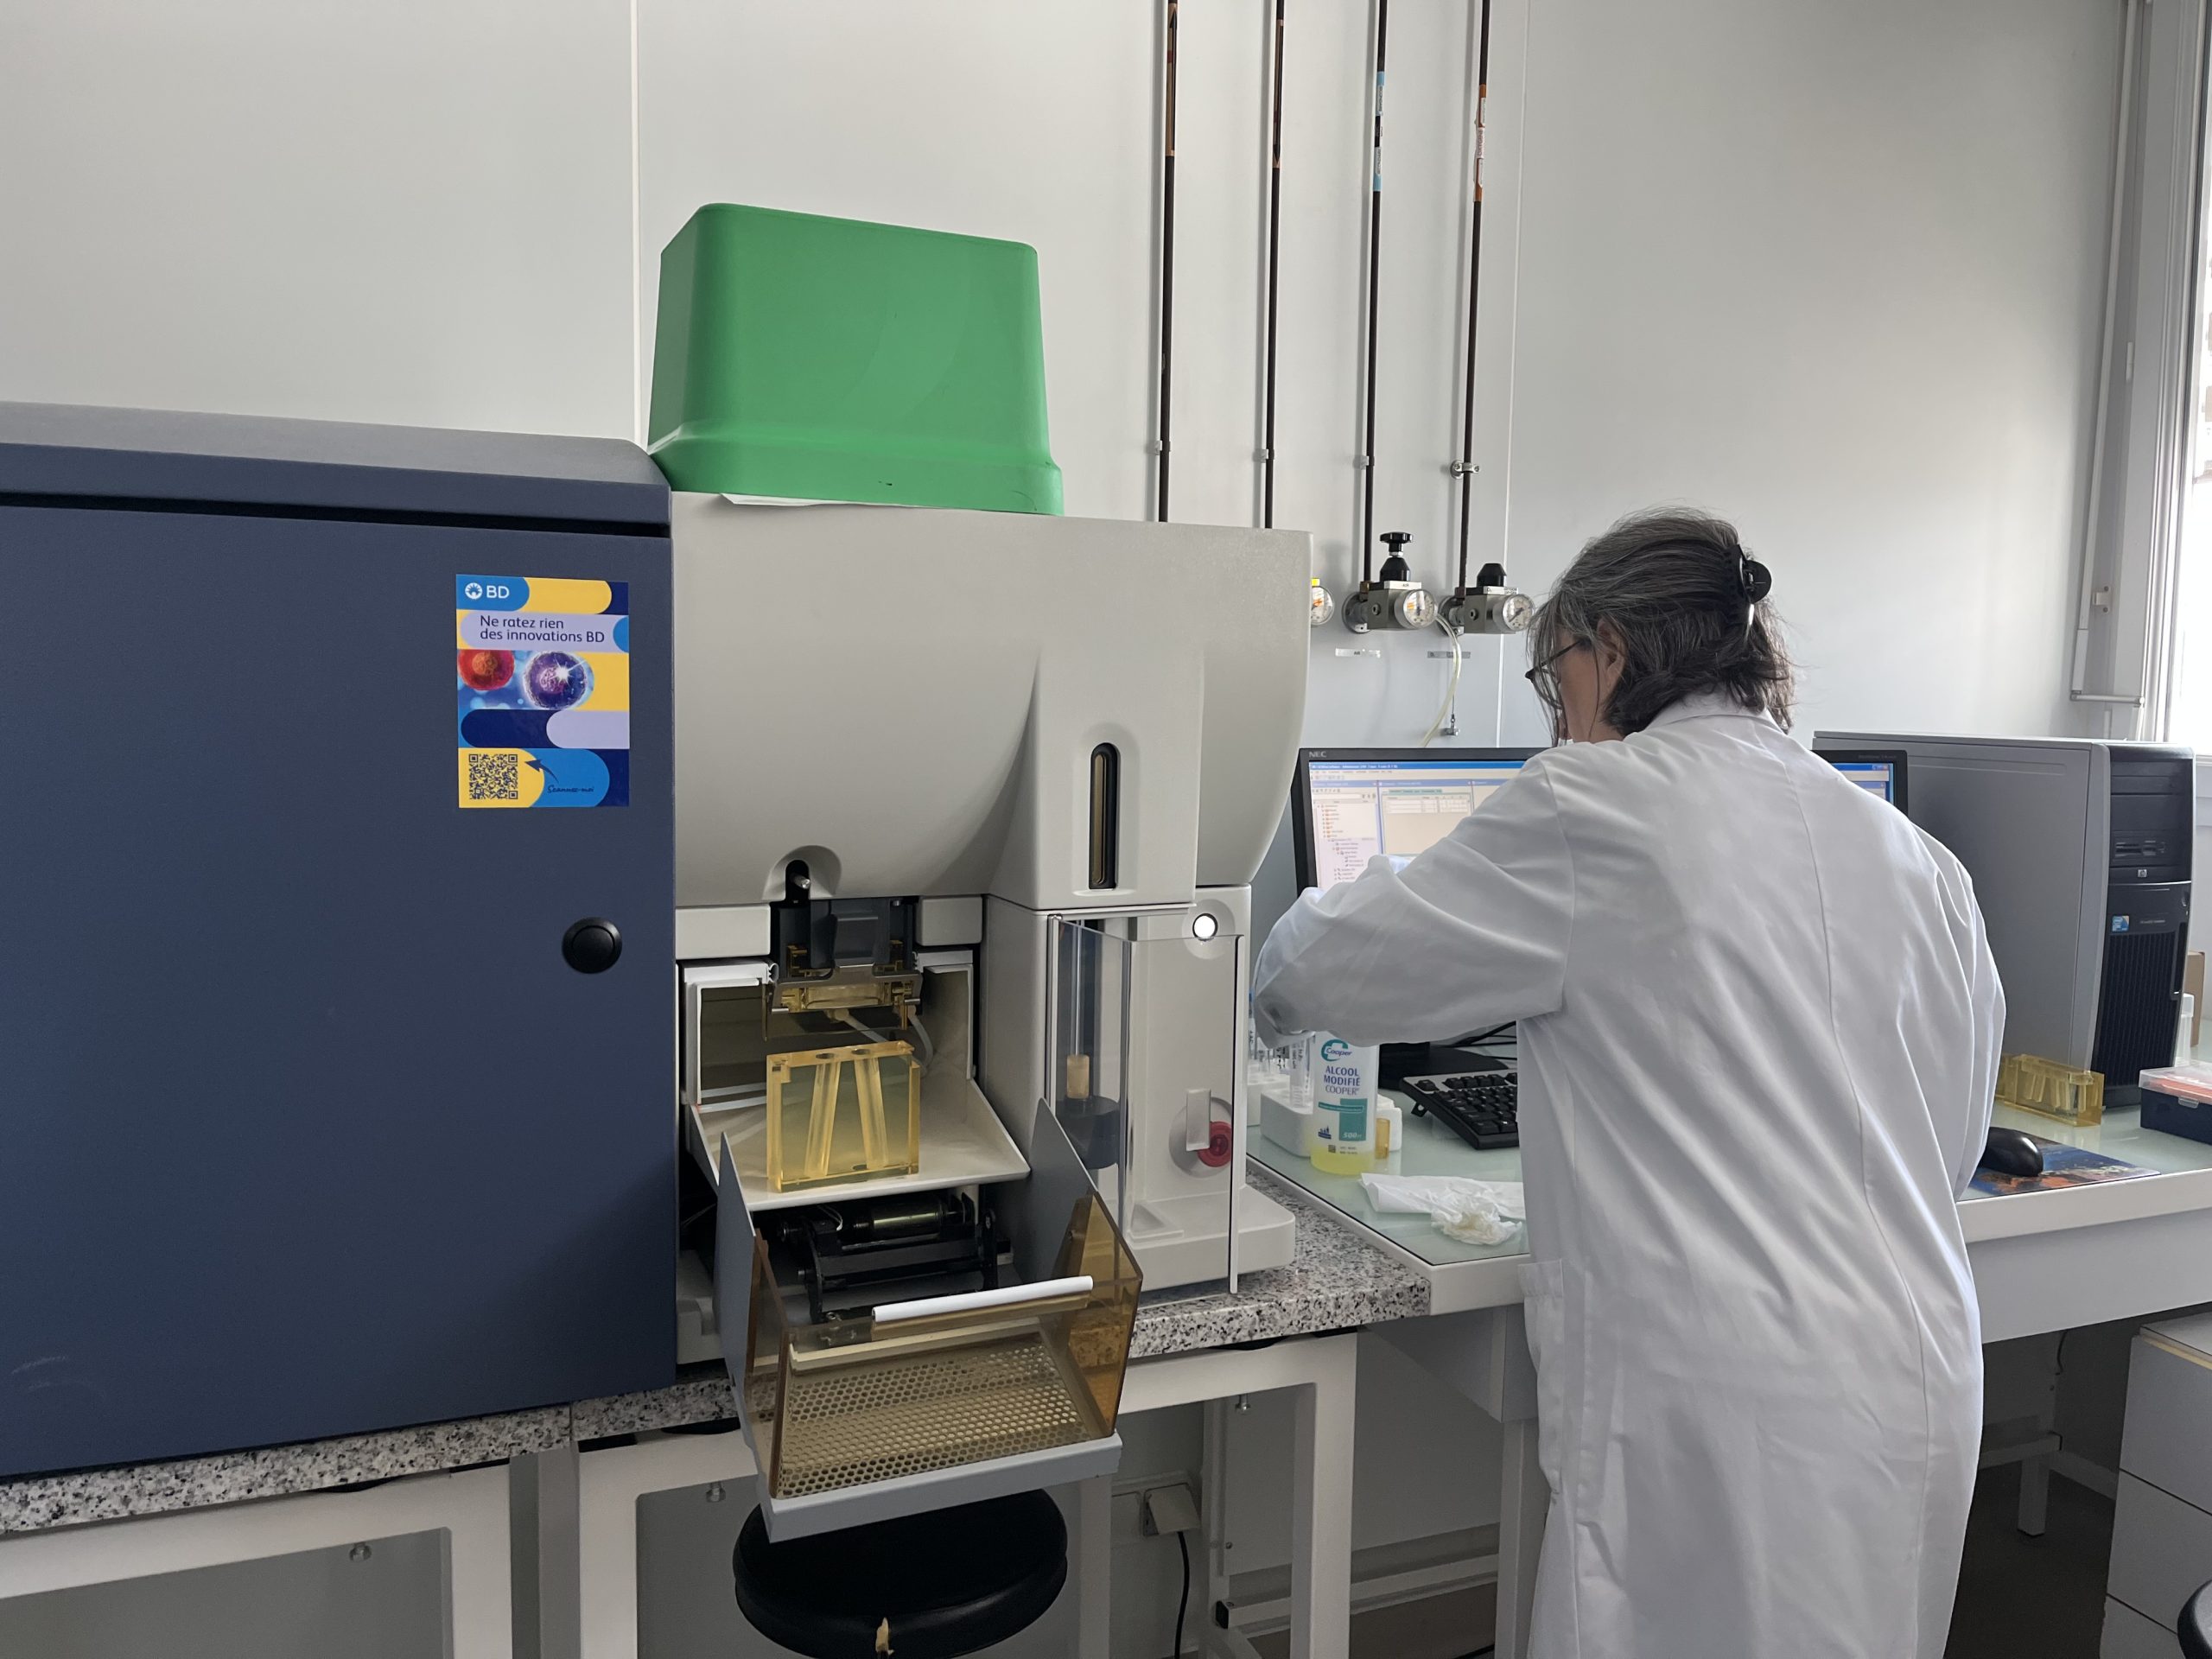
Un trieur de cellules (ou cytomètre en flux) est un appareil de laboratoire qui trie des cellules selon leurs caractéristiques : taille, structure, protéines de surface, etc. C’est crucial pour la recherche médicale.

[ FONCTIONNEMENT D’UN TRIEUR DE CELLULES ]
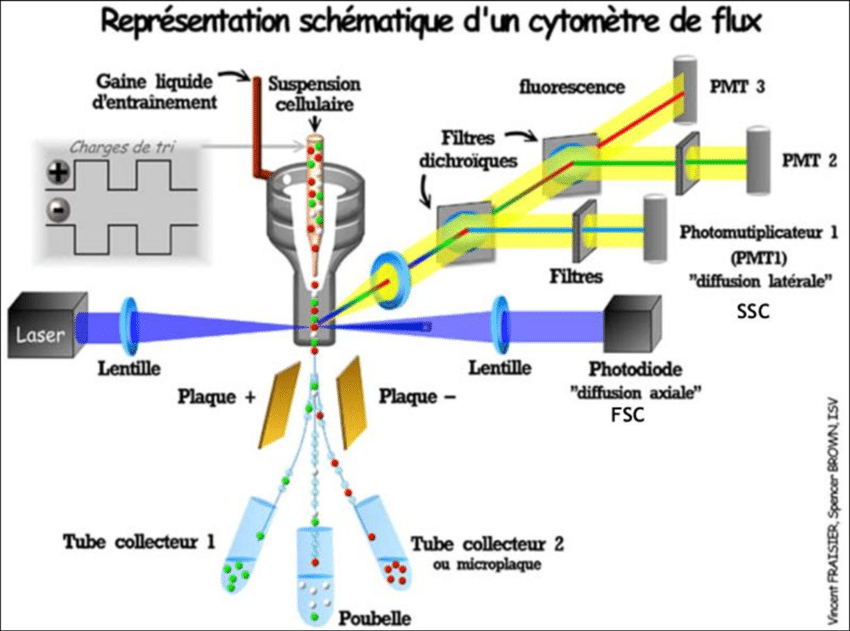
Source : https://www.researchgate.net/figure/Representation-schematique-du-fonctionnement-dun-cytometre-en-flux-ens-lyonfr-2012_fig26_341883293

📸 [ LE CYTOMÈTRE EN FLUX DE L’INSTITUT DE BIOLOGIE DU CHU D’ANGERS ]

Le premier prototype de Catherine et Jérôme : une idée ingénieuse, mais à perfectionner

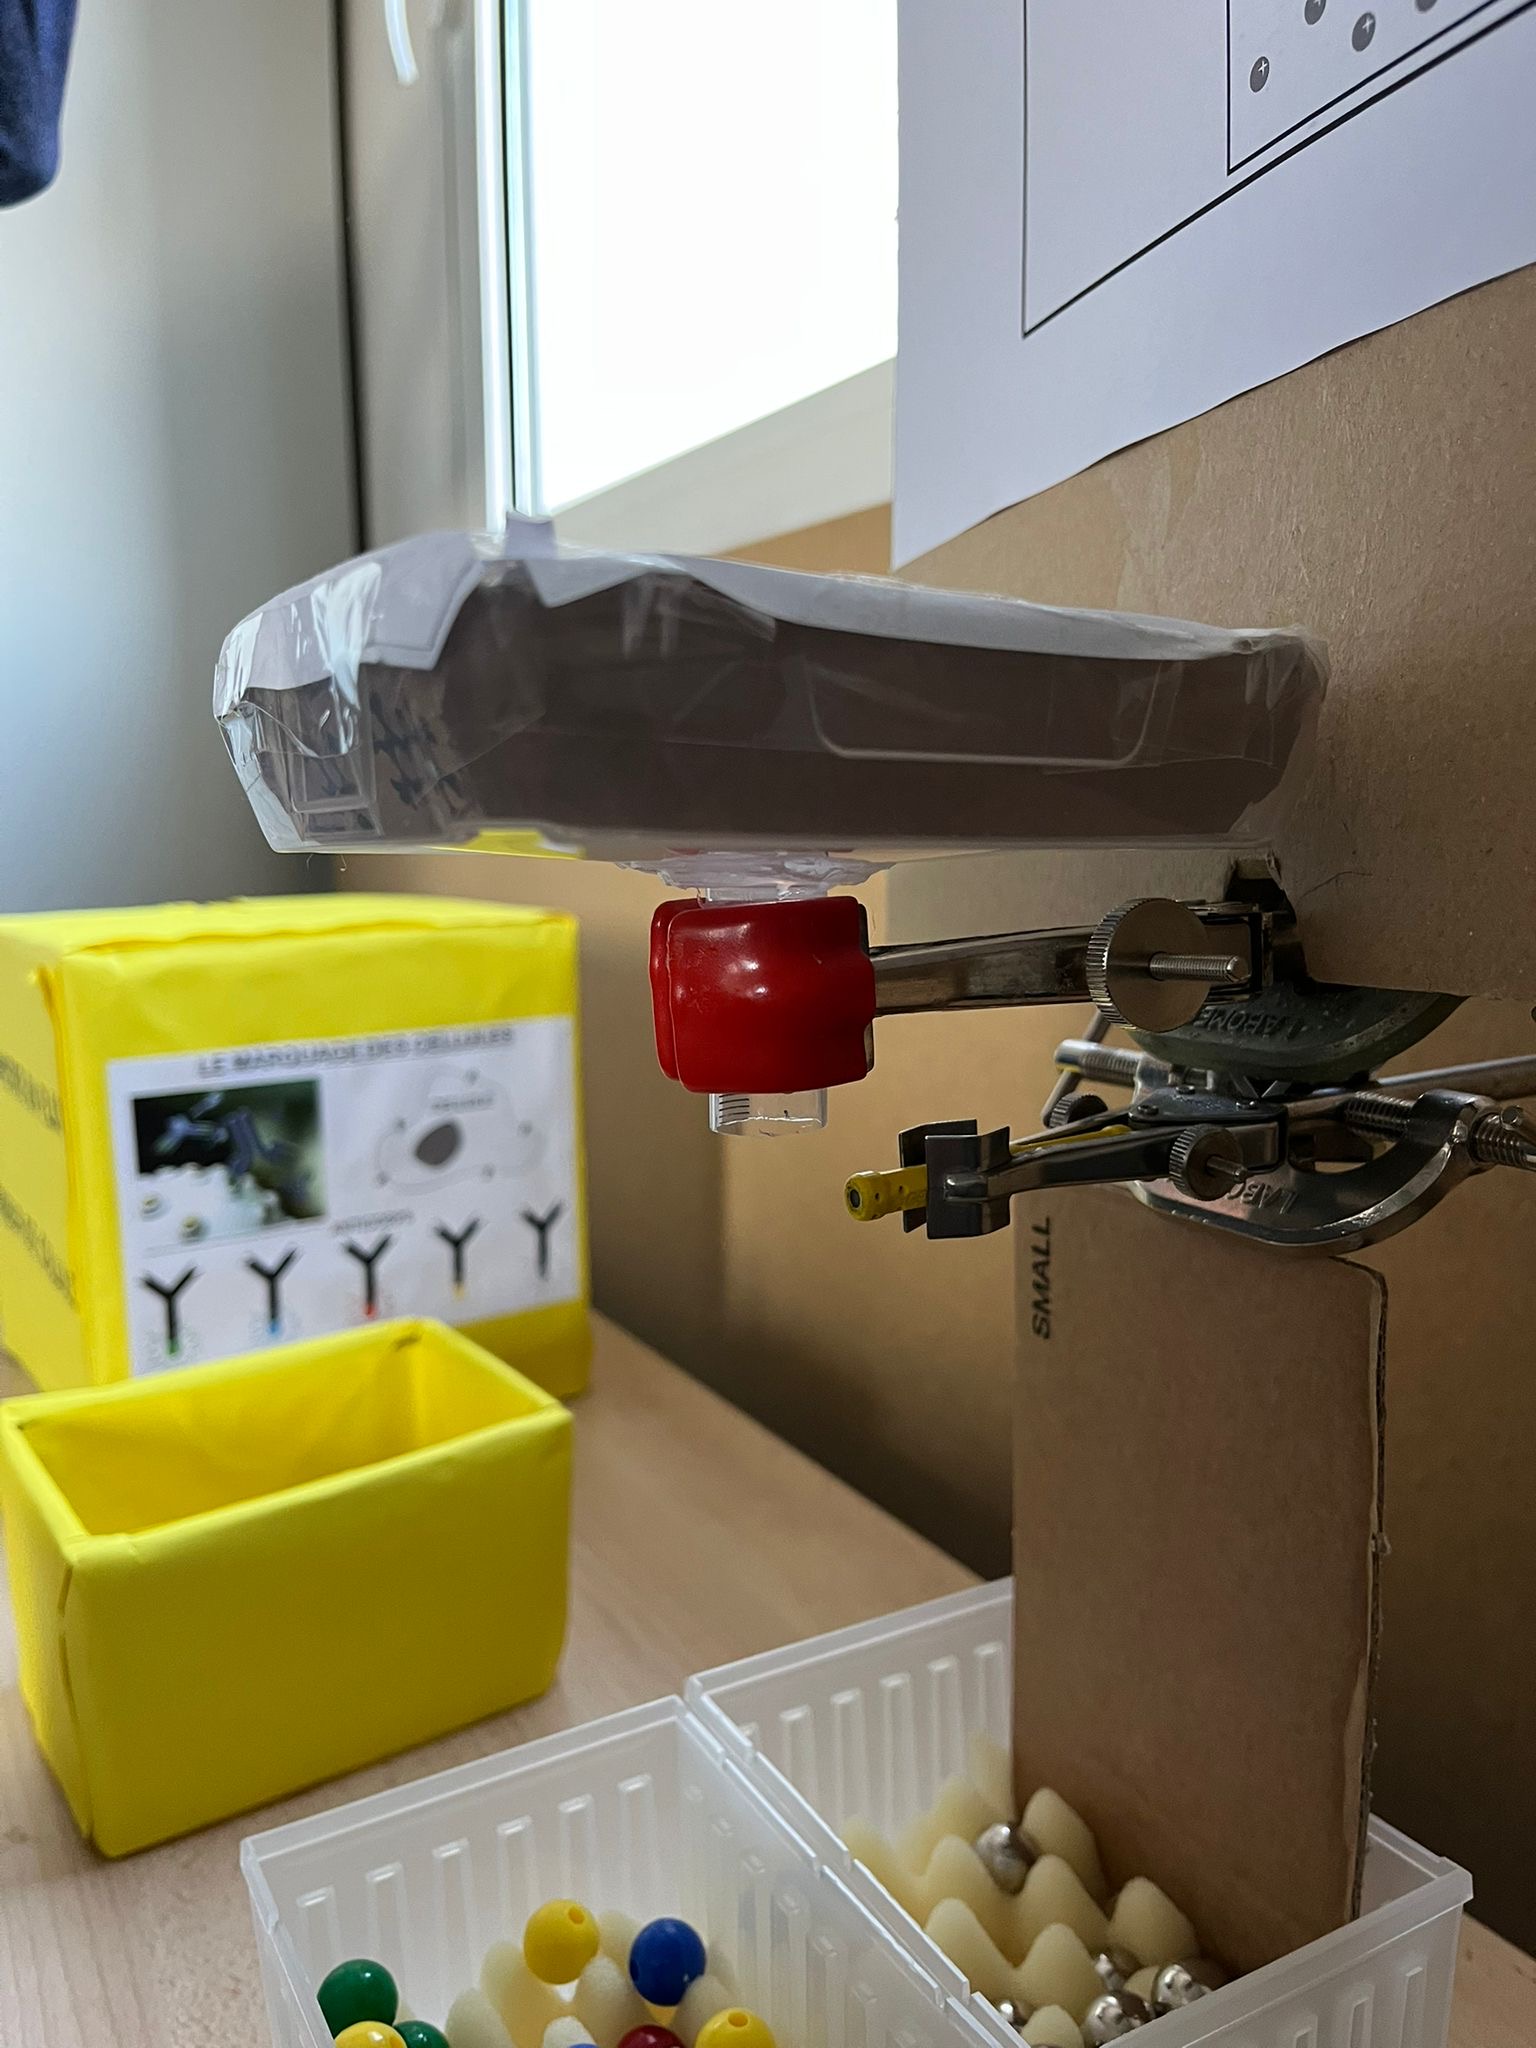
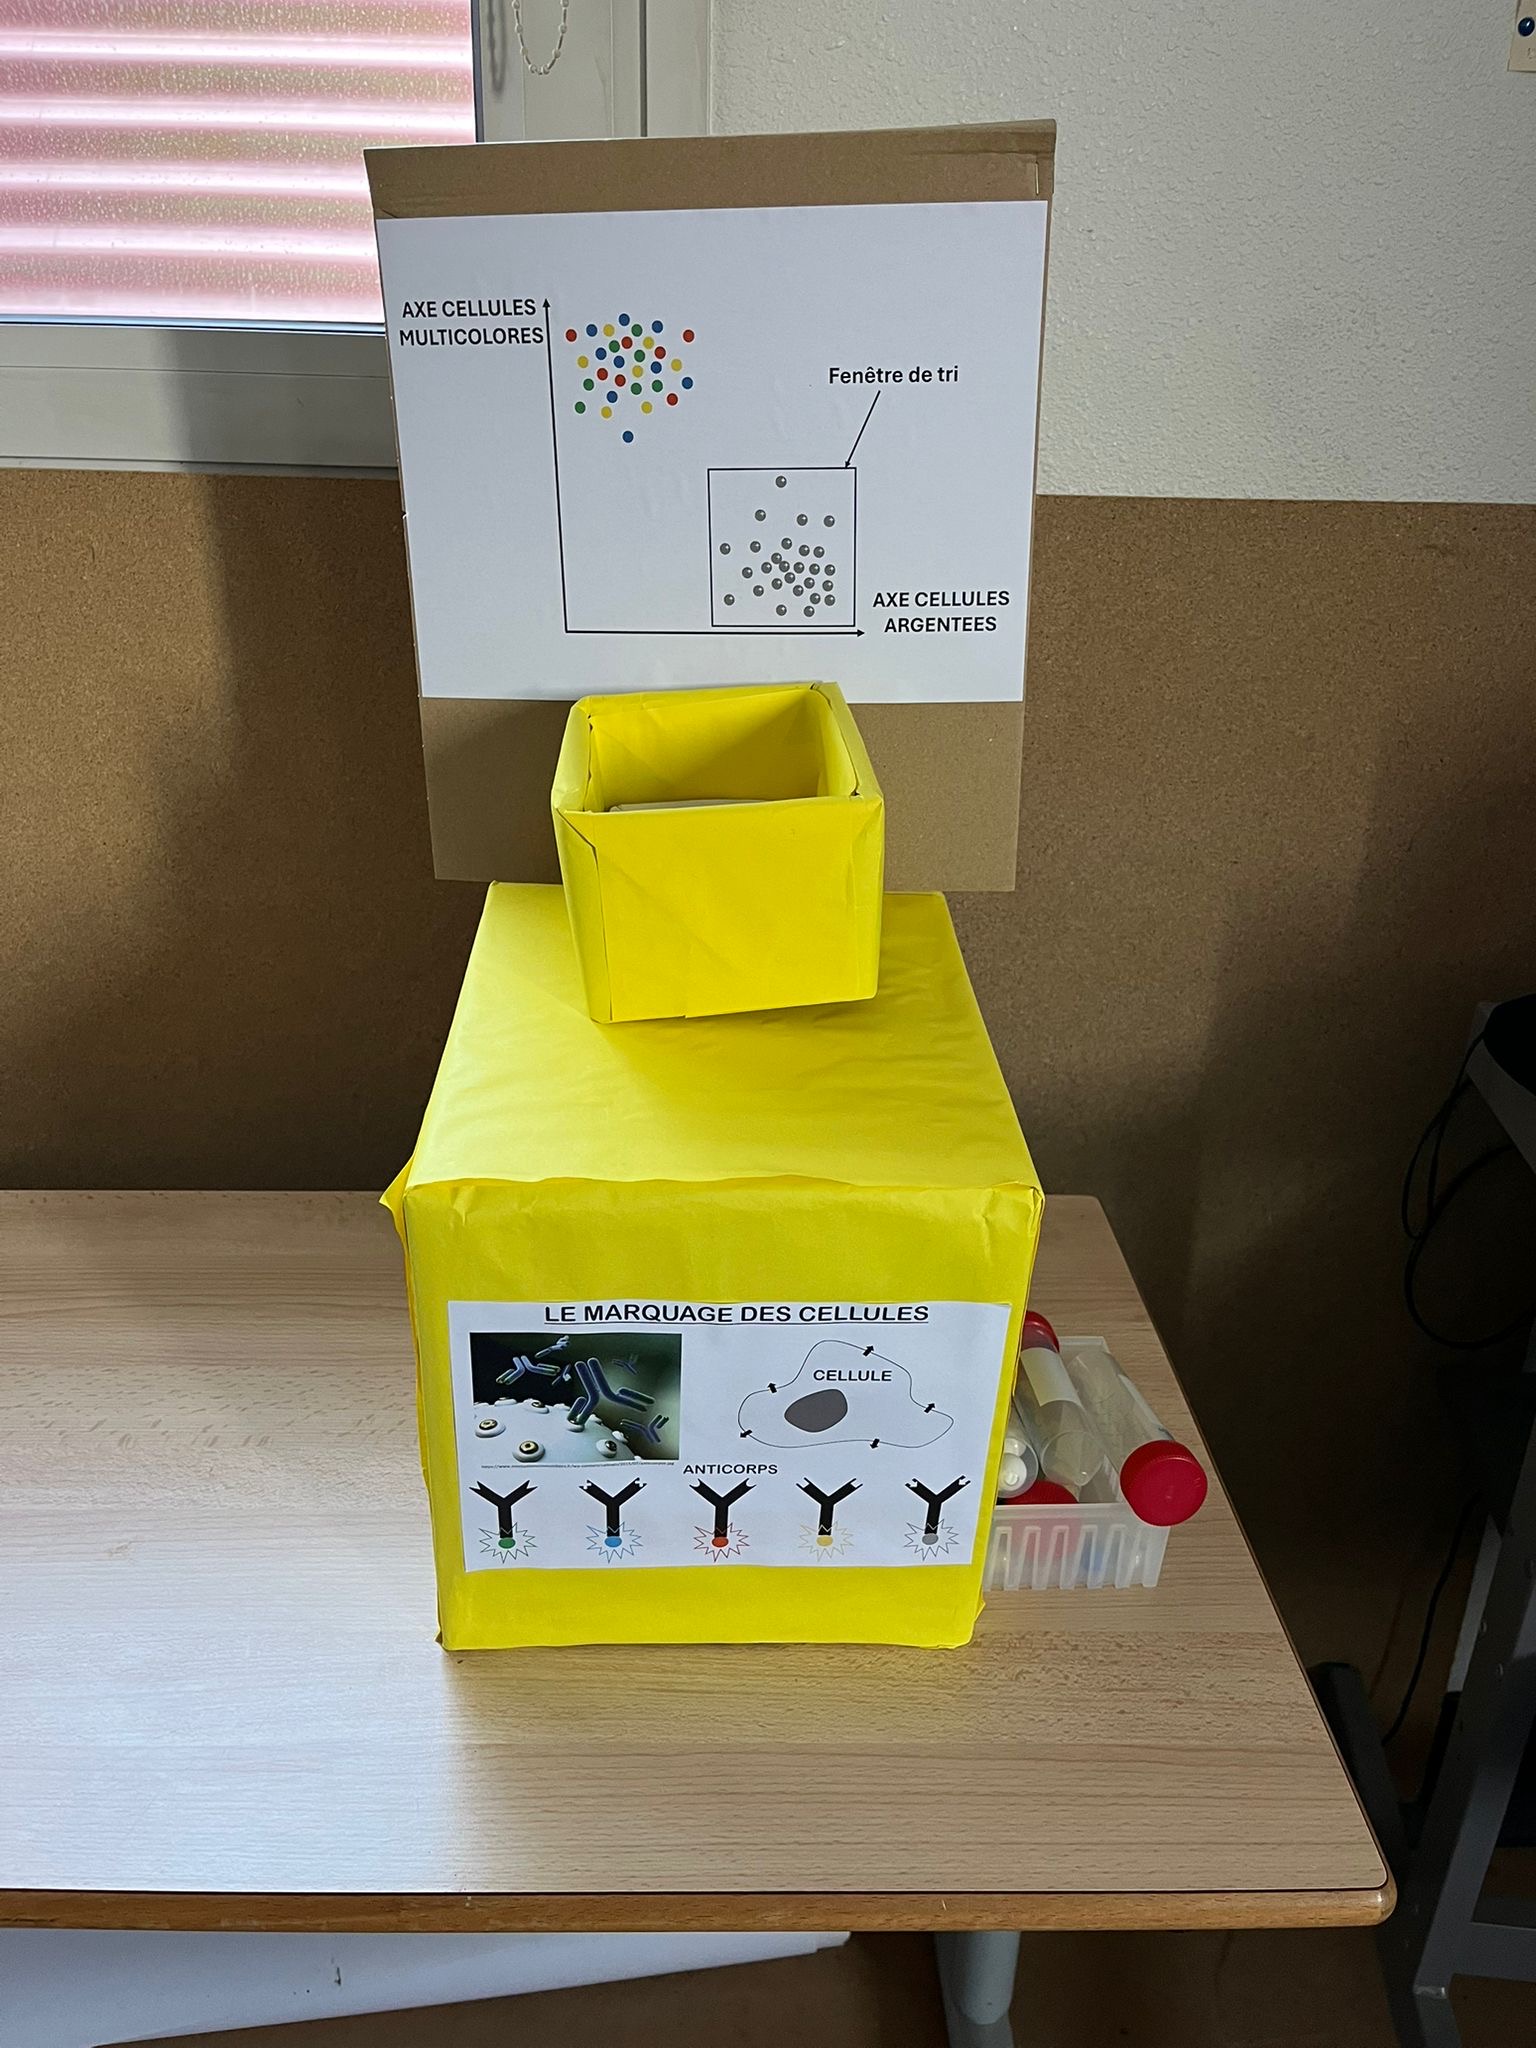
Lorsque nous avons rencontré pour la première fois Catherine et Jérôme, deux laborantins du CHU d’Angers, ils nous ont présenté une maquette simplifiée qu’ils avaient conçue eux-mêmes. Ce prototype avait pour but d’expliquer de manière ludique le fonctionnement du  trieur de cellules

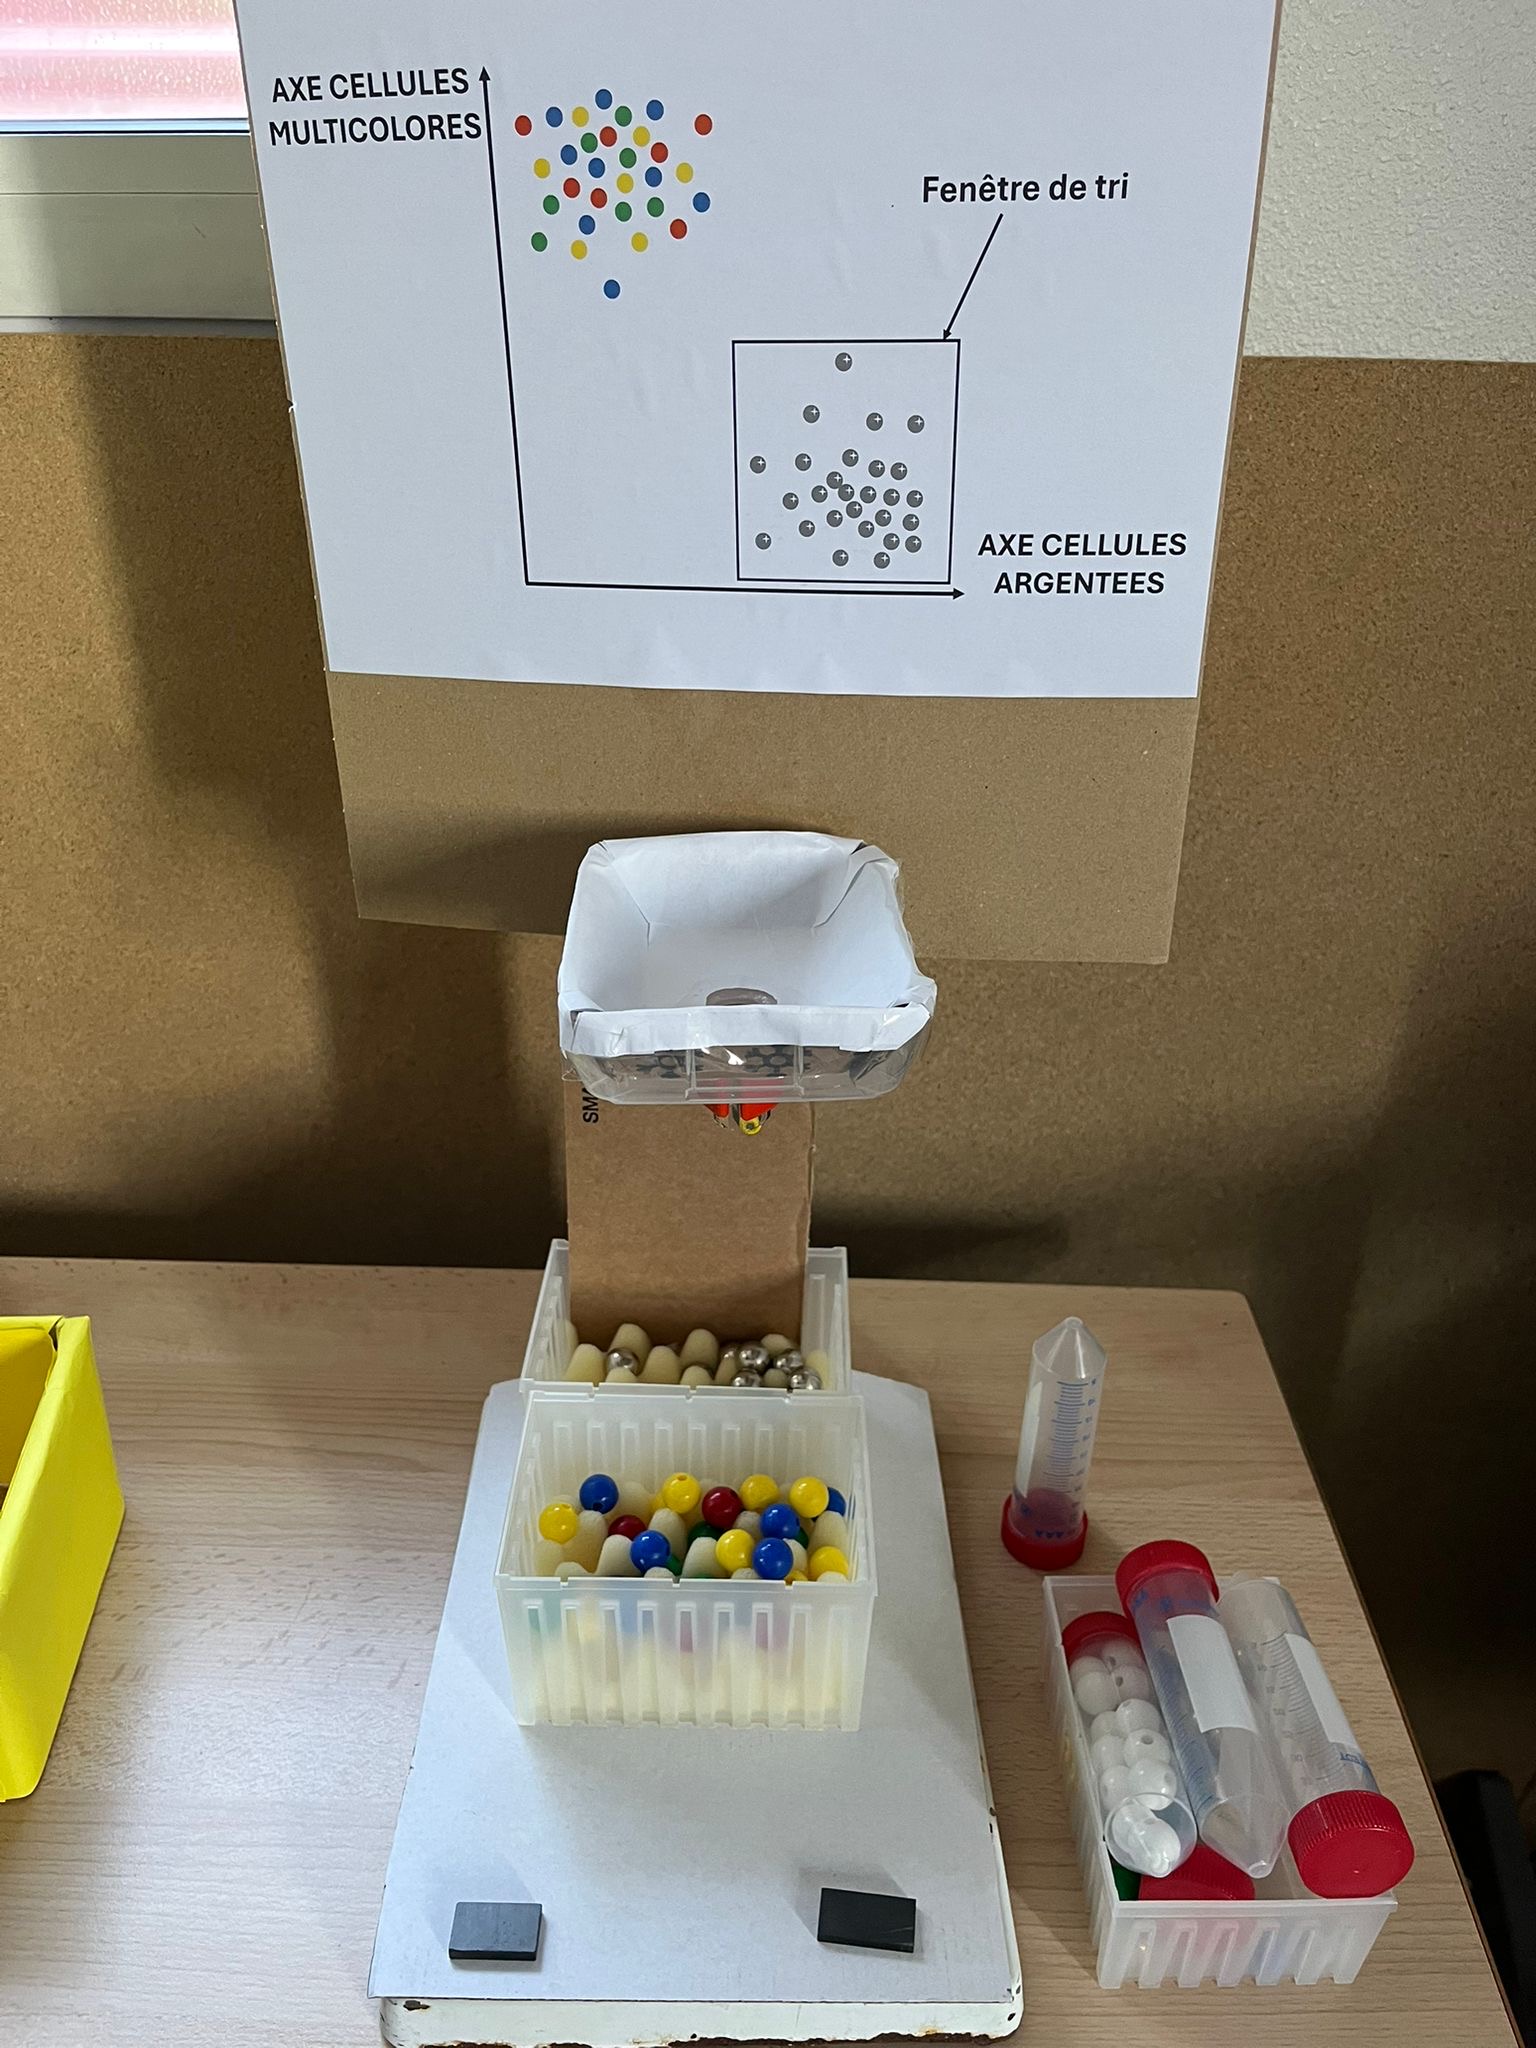
Leur version s’appuie sur une idée simple mais efficace : utiliser des billes pour représenter des cellules, et les trier en fonction de leur réponse à un champ magnétique. Le principe est le suivant : les billes magnétiques (symbolisant une population de cellules spécifiques) sont déviées par un aimant placé sur le côté, tandis que les billes en plastique, insensibles à l’aimant, tombent tout droit dans une autre boîte.

Même si l’idée de base est intelligente et fonctionnelle, plusieurs défauts apparaissent : le design est perfectible, le fonctionnement peu fiable, et le projet difficile à transporter.

📸[ PREMIÈRE MAQUETTE DE CATHERINE ET JÉRÔME ]
Notre mission était claire : partir de l’idée initiale : trier les billes selon leurs propriétés physiques et : 

  • Repenser le design
  • Améliorer la fiabilité du tri
  • Garder un aspect ludique et pédagogique
  • Réduire le bruit 
  • Créer deux prototypes : par magnétisme et par taille

1. Prototype n°1 : Tri par la taille des billes

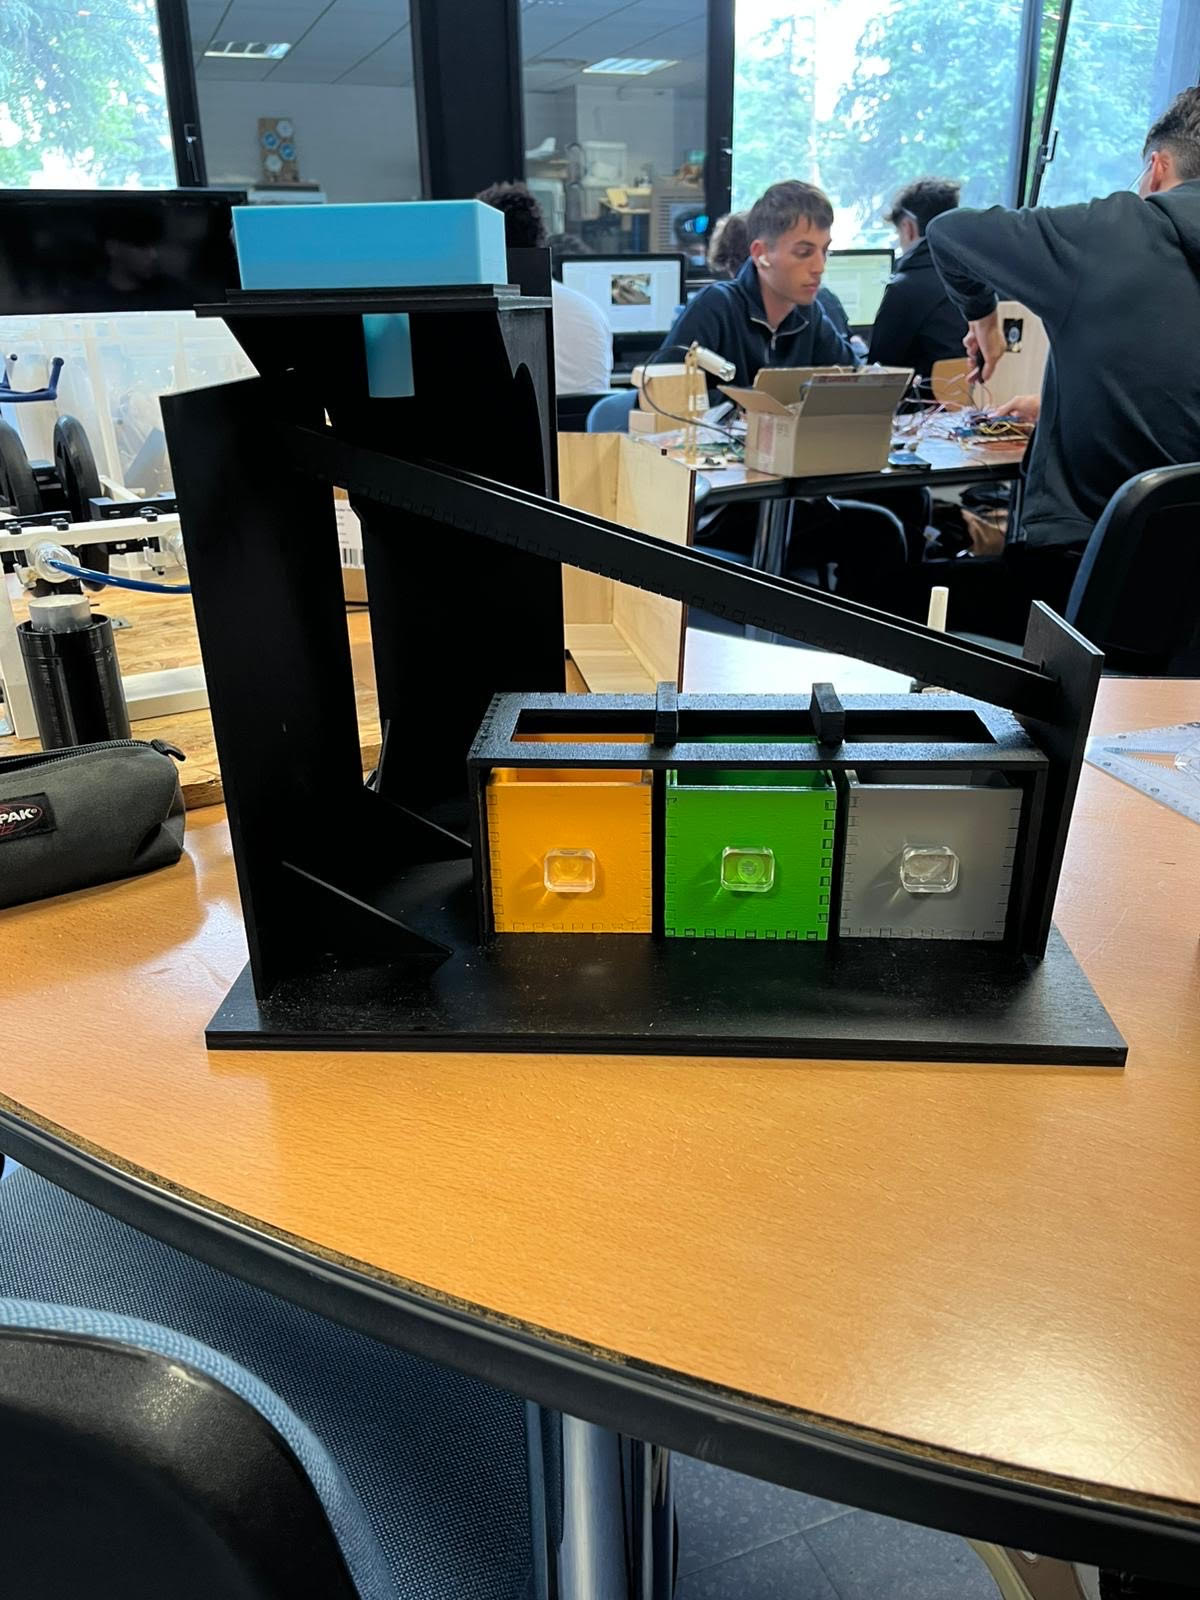
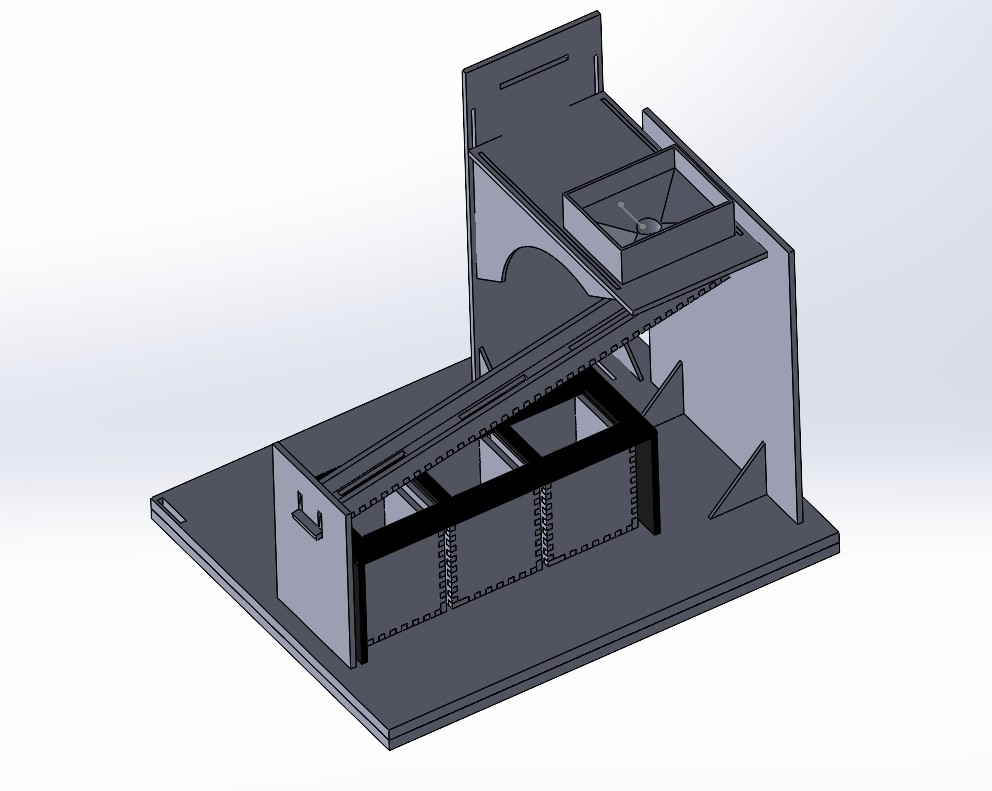
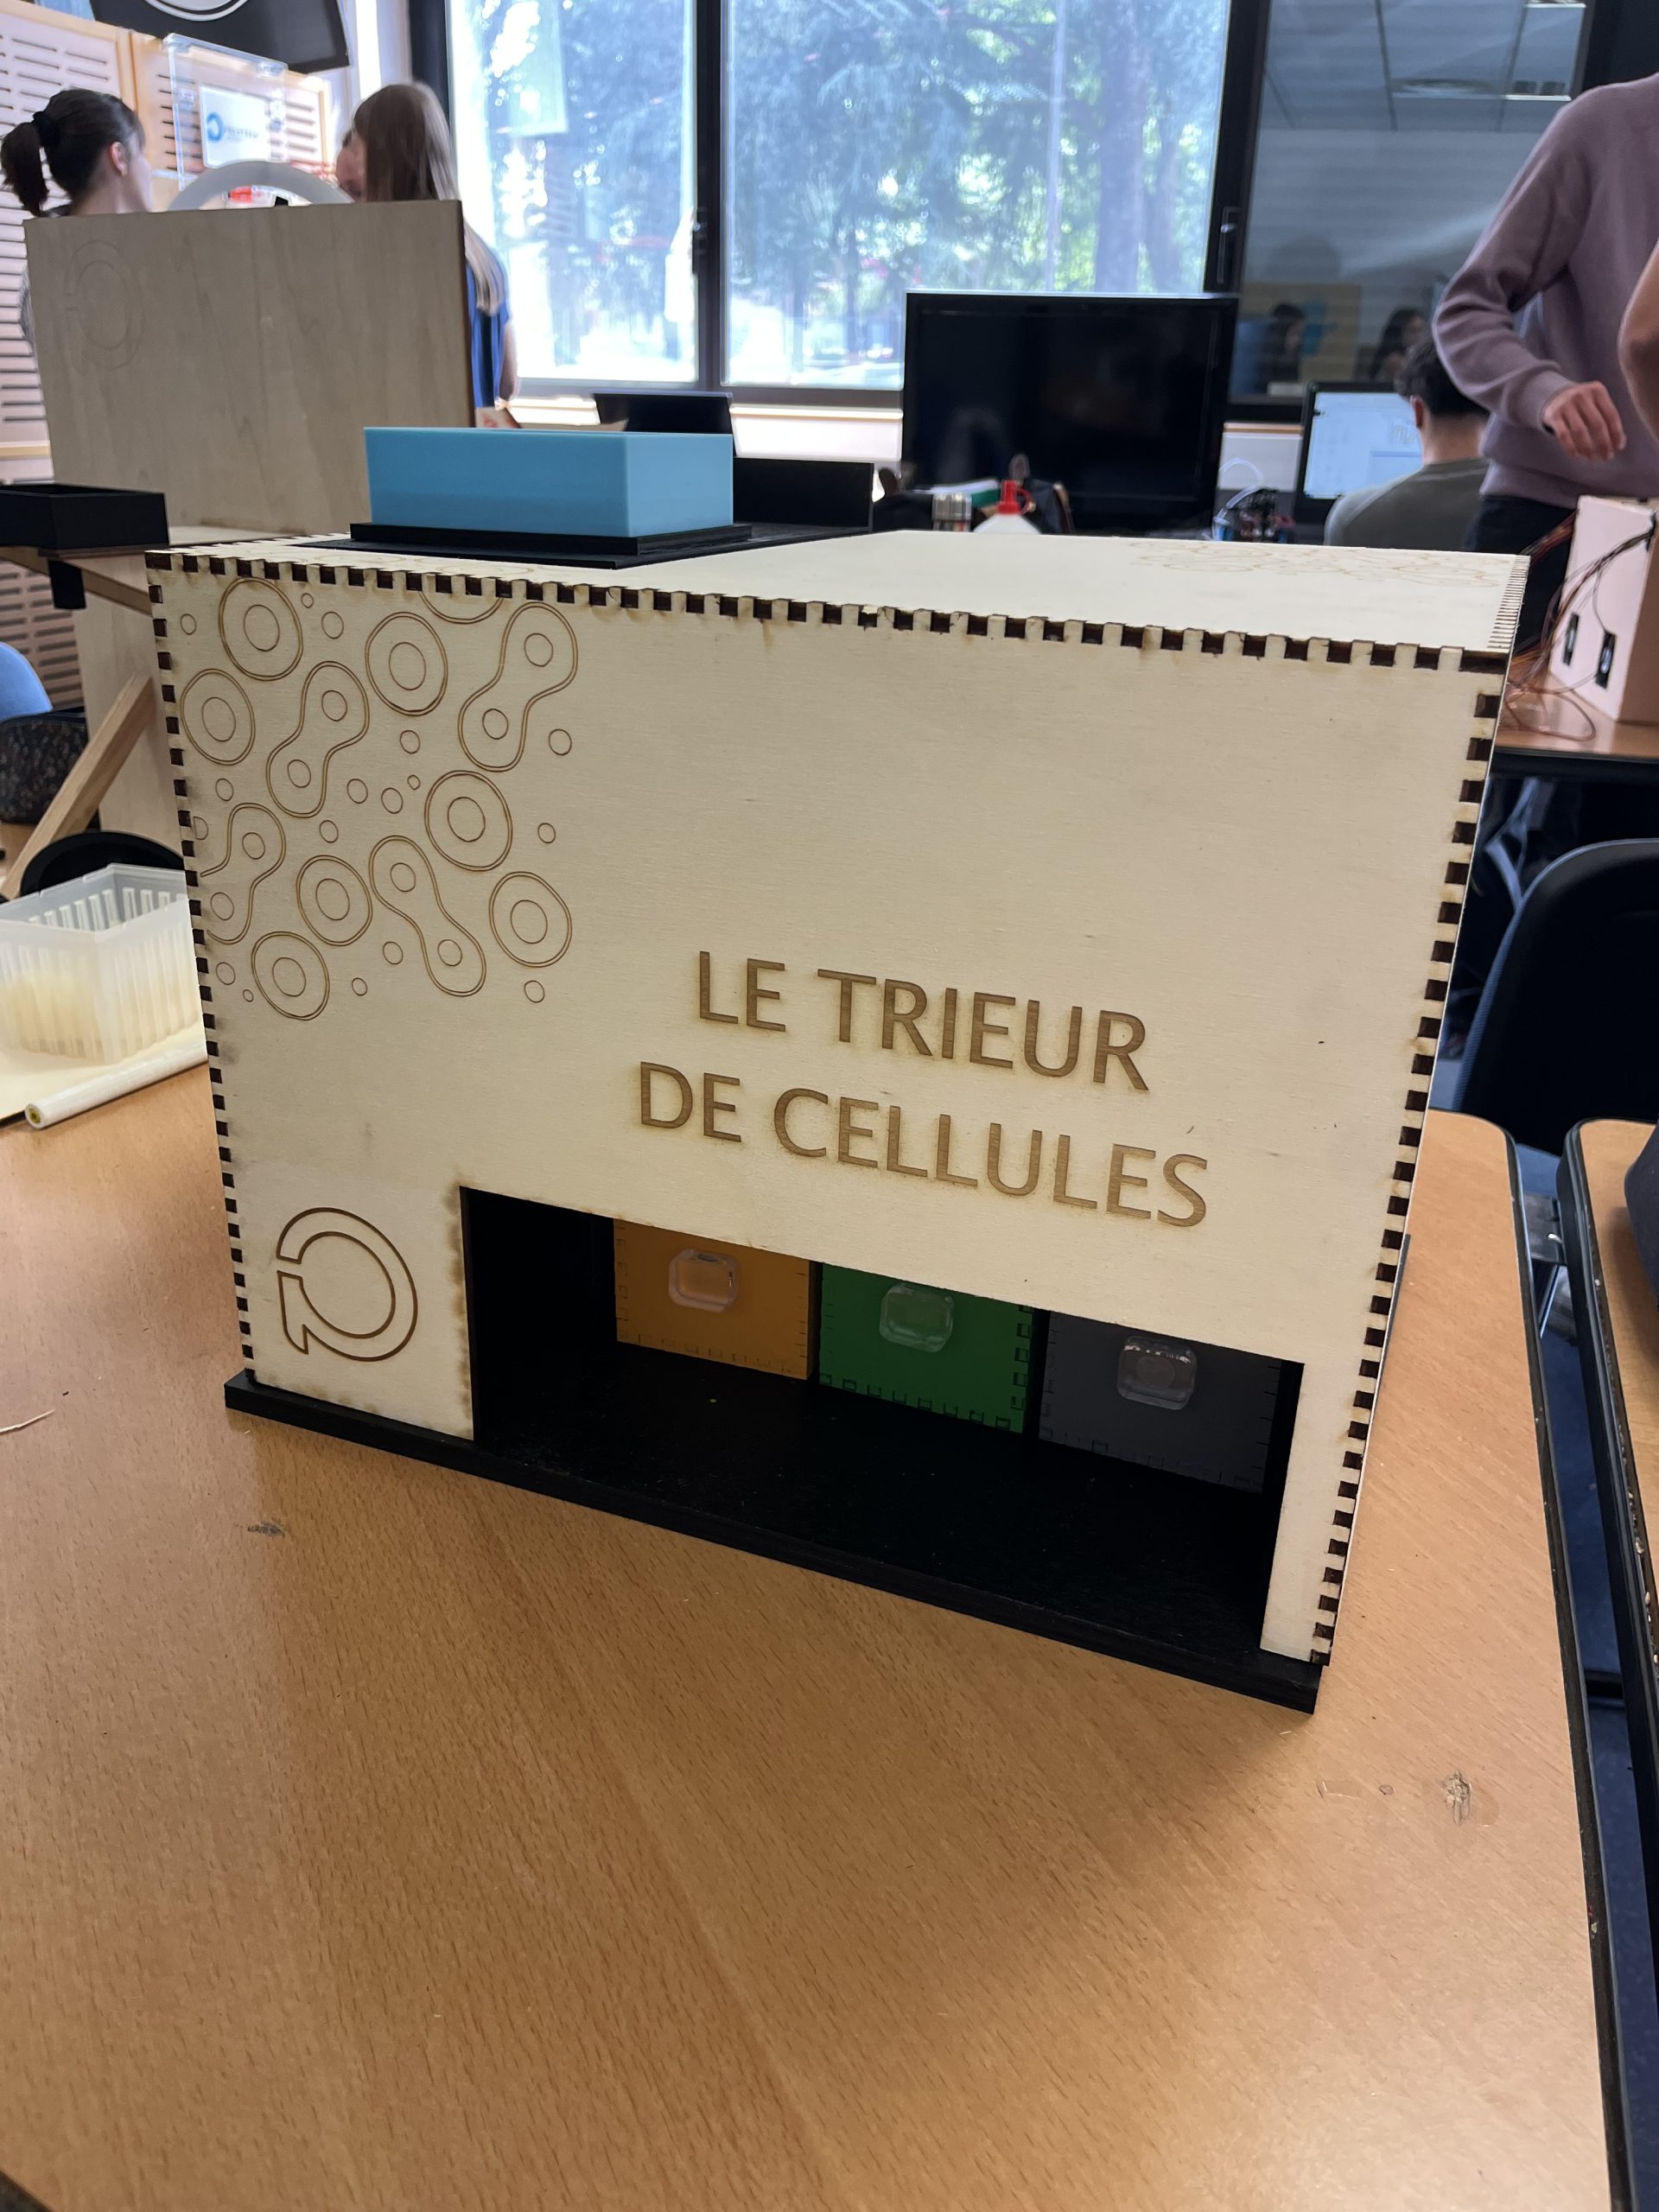
Nous avons imaginé un toboggan à trois trous, chacun adapté à un diamètre de bille (14 mm, 16 mm, 18 mm). Les billes roulent et tombent dans la bonne boîte selon leur taille.

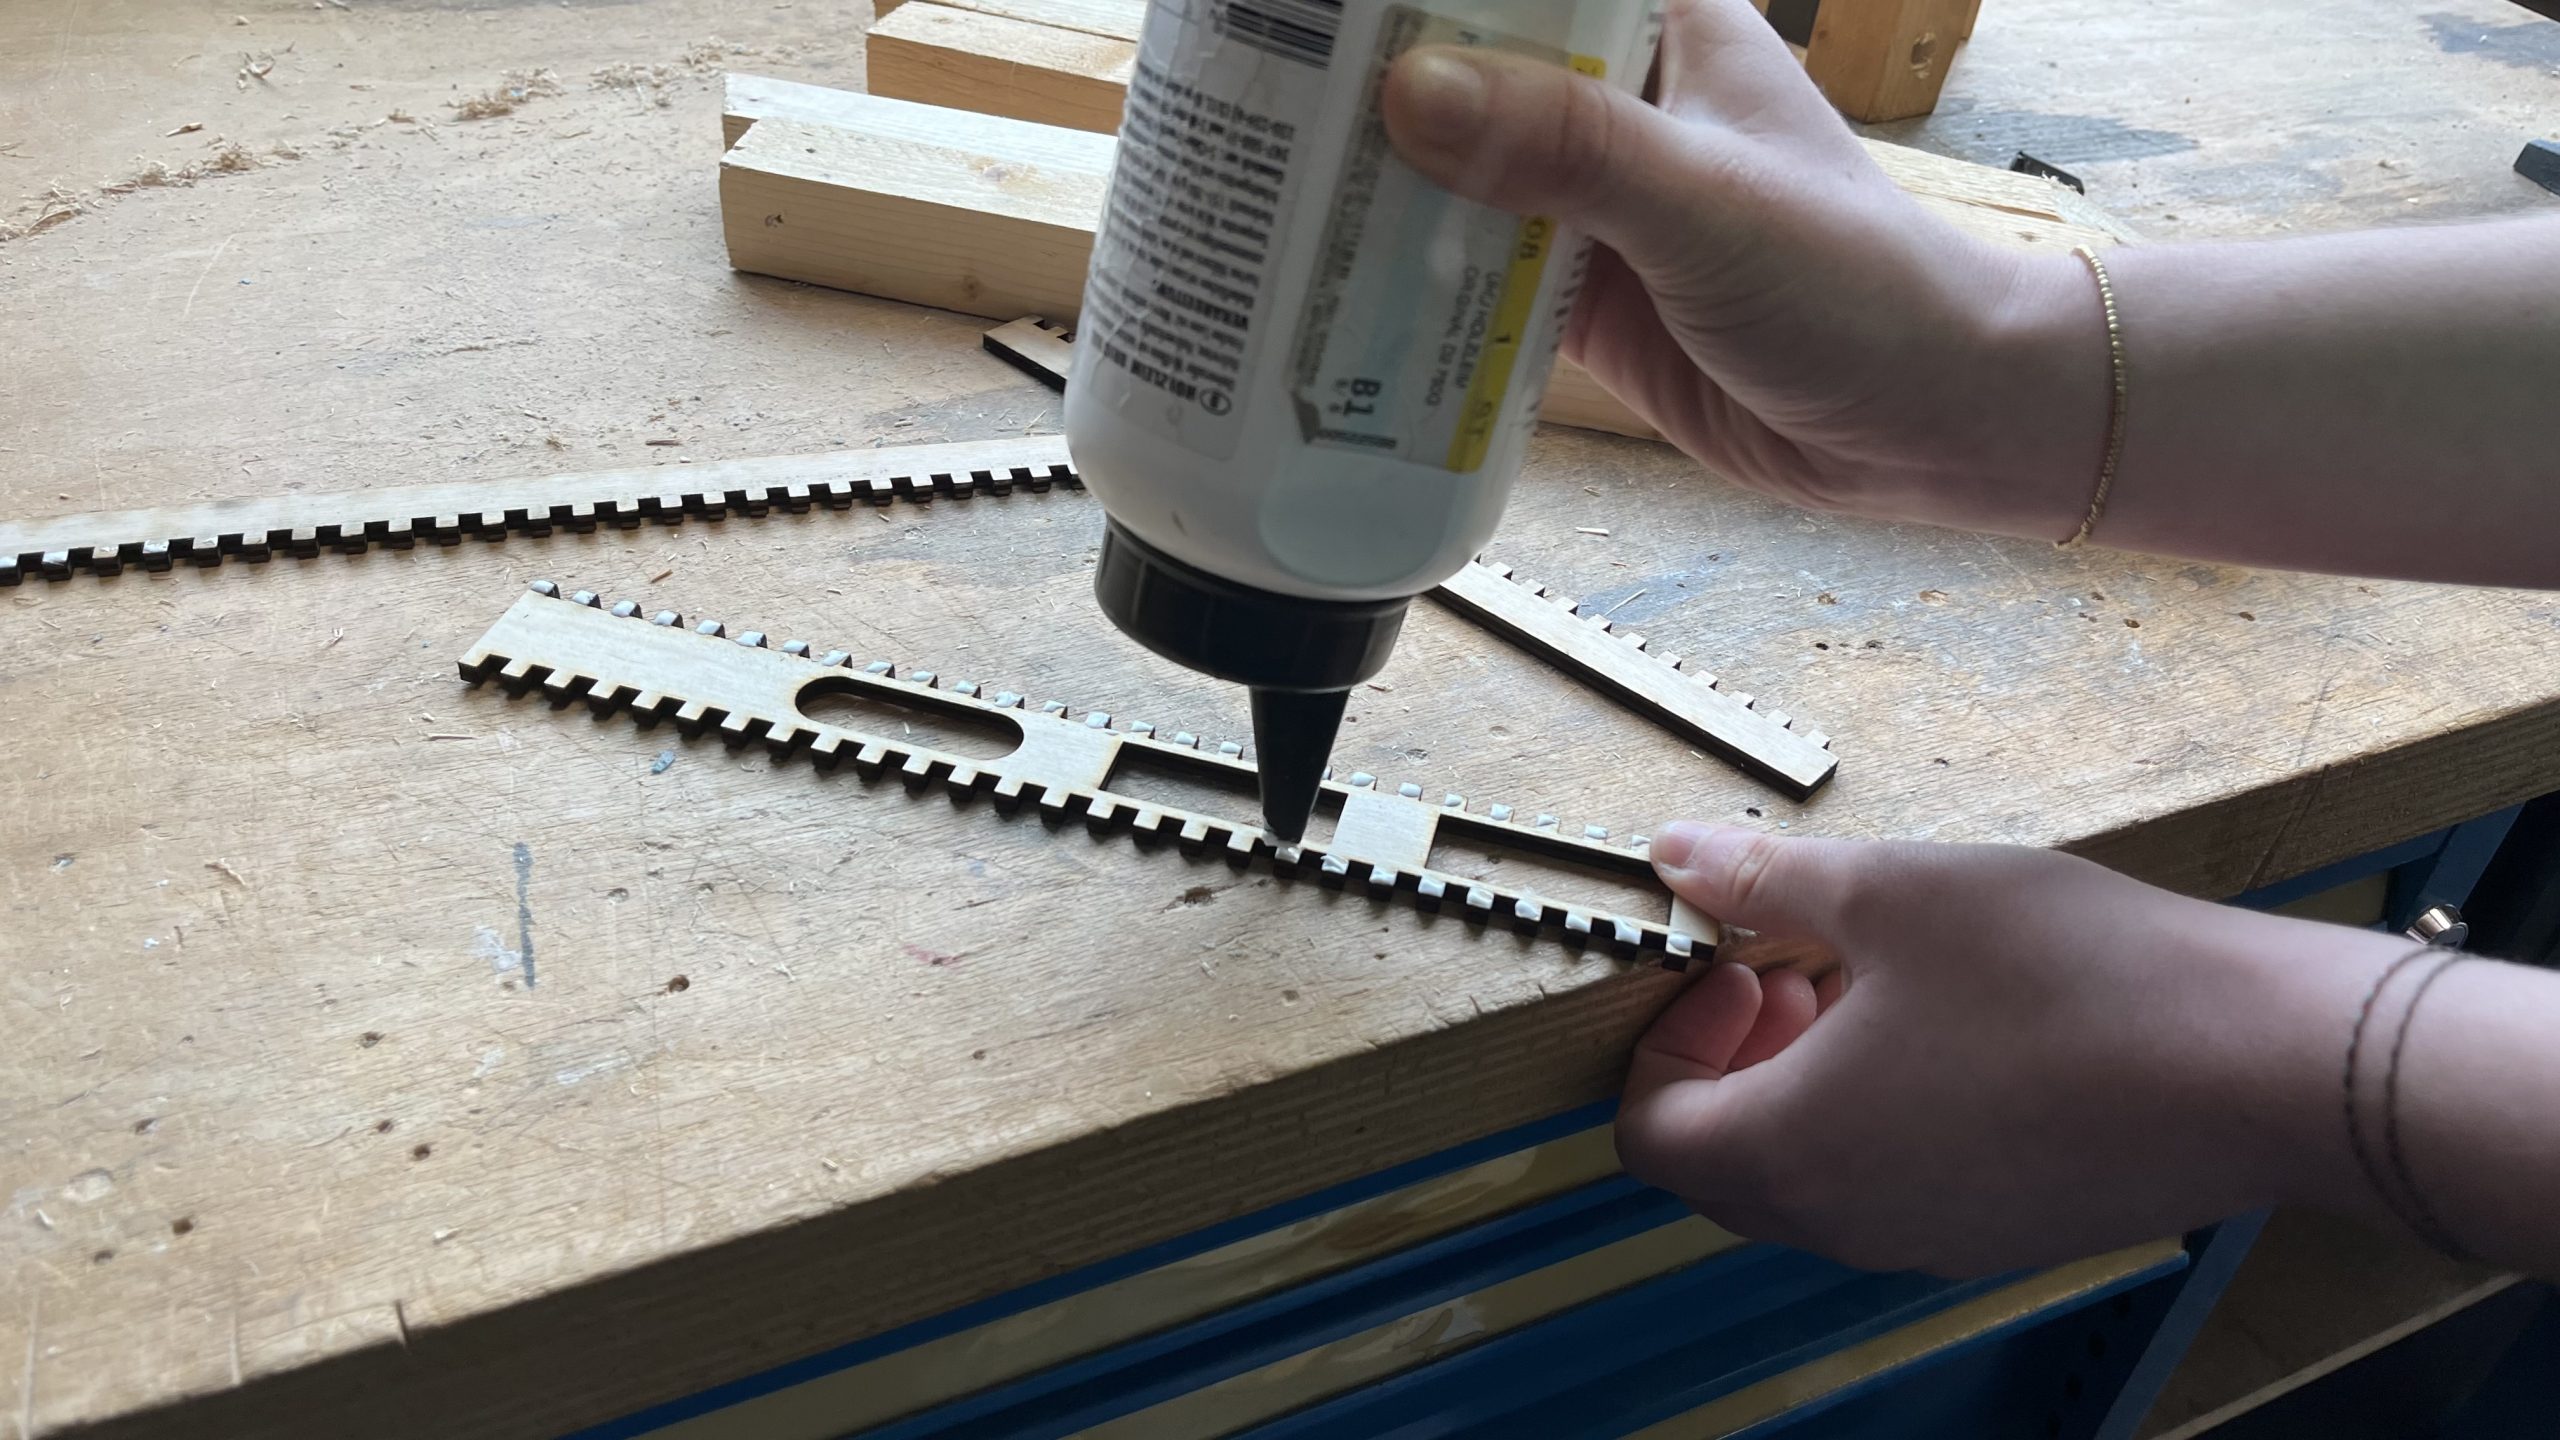
📸 [ CRÉATION DU TOBOGGAN ]
Conception :

  • Pour donner vie à notre projet, nous avons commencé par une modélisation 3D à l’aide du logiciel SolidWorks. Ce logiciel de conception assistée par ordinateur nous a permis de dessiner toutes les pièces du dispositif avec précision, de vérifier l’assemblage virtuellement, et de produire des plans techniques détaillés pour la fabrication.
  • Pour donner vie à notre projet, nous avons commencé par une modélisation 3D à l’aide du logiciel SolidWorks. Ce logiciel de conception assistée par ordinateur nous a permis de dessiner toutes les pièces du dispositif avec précision, de vérifier l’assemblage virtuellement, et de produire des plans techniques détaillés pour la fabrication.

[ PROTOTYPE FINAL RÉALISÉ EN MODÉLISATION 3D SUR A L’AIDE DU LOGICIEL SOLIDWORKS ]
  • Une fois les pièces validées, nous avons procédé à la découpe laser de la structure principale. Nous avons choisi le bois comme matériau principal, à la fois pour son aspect chaleureux, sa légèreté et sa facilité de découpe. Chaque planche a été découpée avec précision grâce à la machine du FabLab, garantissant un ajustement parfait des pièces lors de l’assemblage.
  • Pour l’entonnoir, élément central du système de tri, nous avons opté pour l’impression 3D. Cela nous a permis de concevoir une forme sur mesure, parfaitement adaptée au diamètre des billes. Ce choix nous a également permis d’avoir un visuel original, en imprimant l’entonnoir en bleu électrique.
  • Côté boîtes de réception, nous avons pris soin de peindre chaque compartiment à la couleur des billes correspondantes : jaune, vert et gris métallisé. Ce code couleur facilite la compréhension immédiate du fonctionnement du tri pour le public. 
  • Enfin, pour offrir une finition nette, nous avons appliqué de la peinture acrylique noire en bombe sur l’ensemble de la structure. Ce choix, en plus d’éviter les traces de pinceau, assure un rendu uniforme, élégant et propre. 

2. Prototype n°2 : Tri par magnétisme

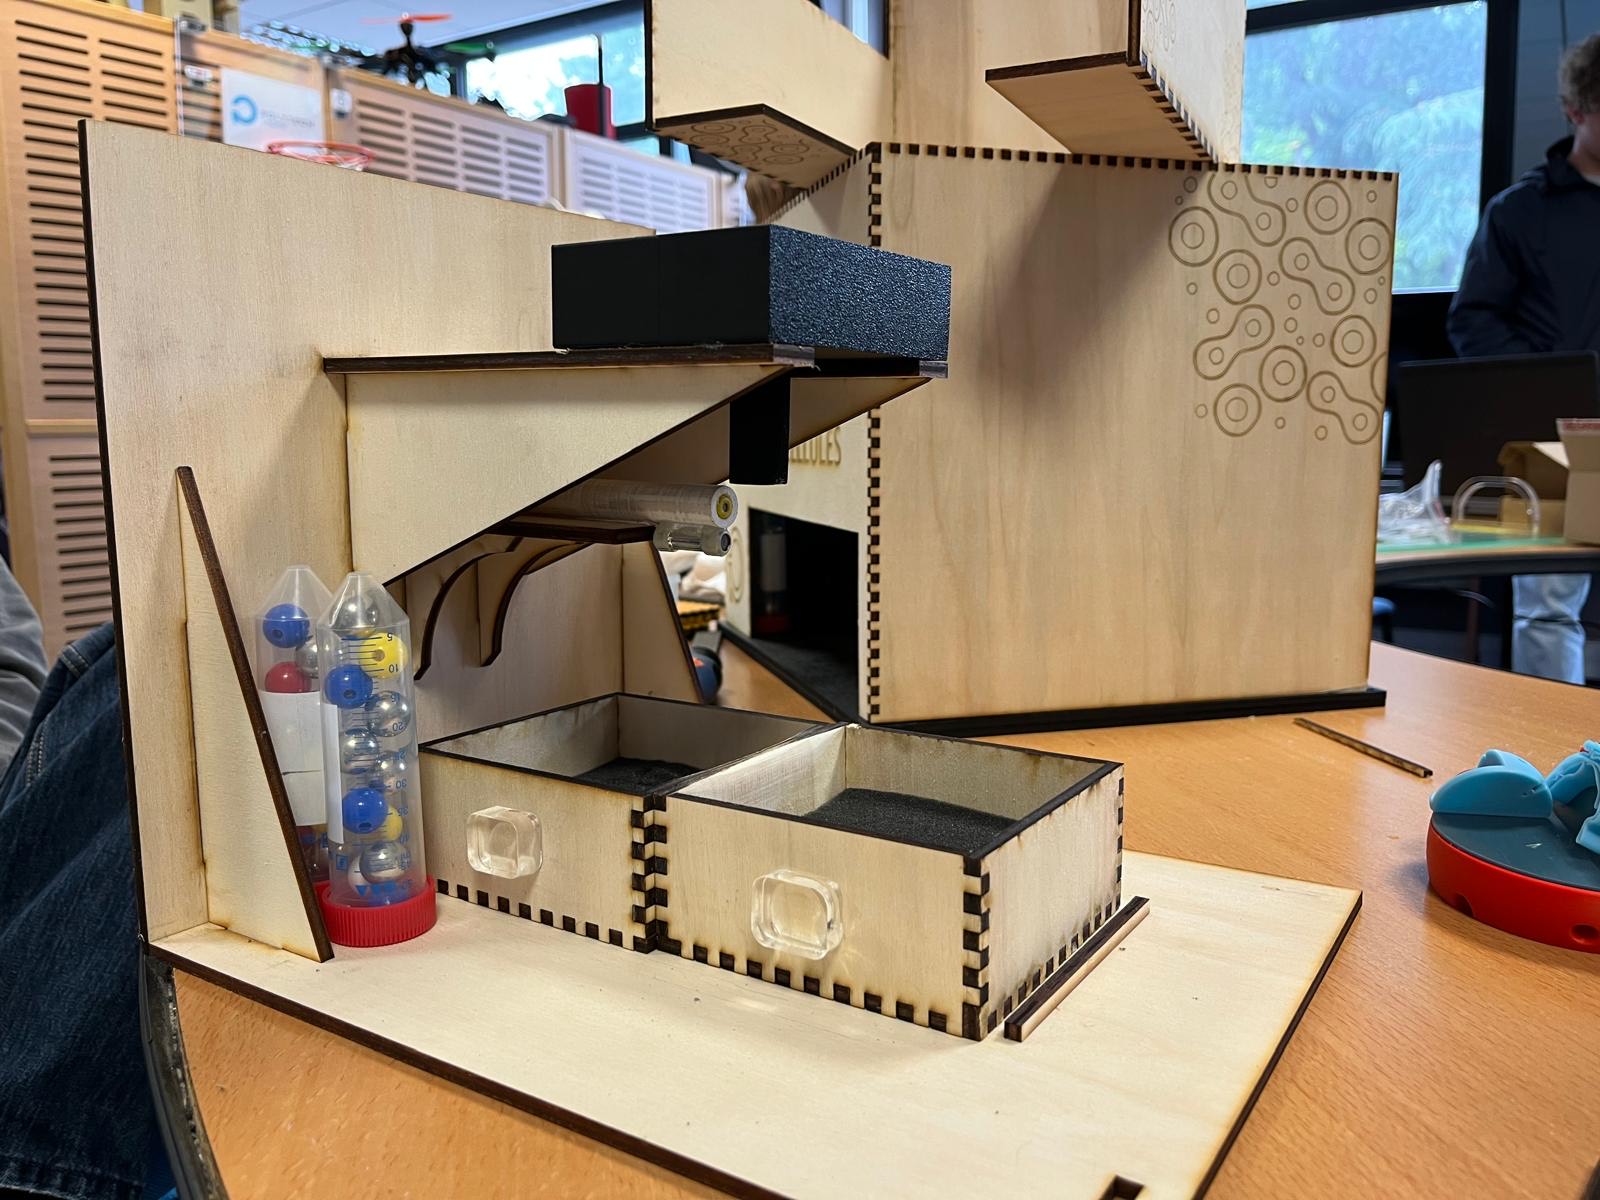
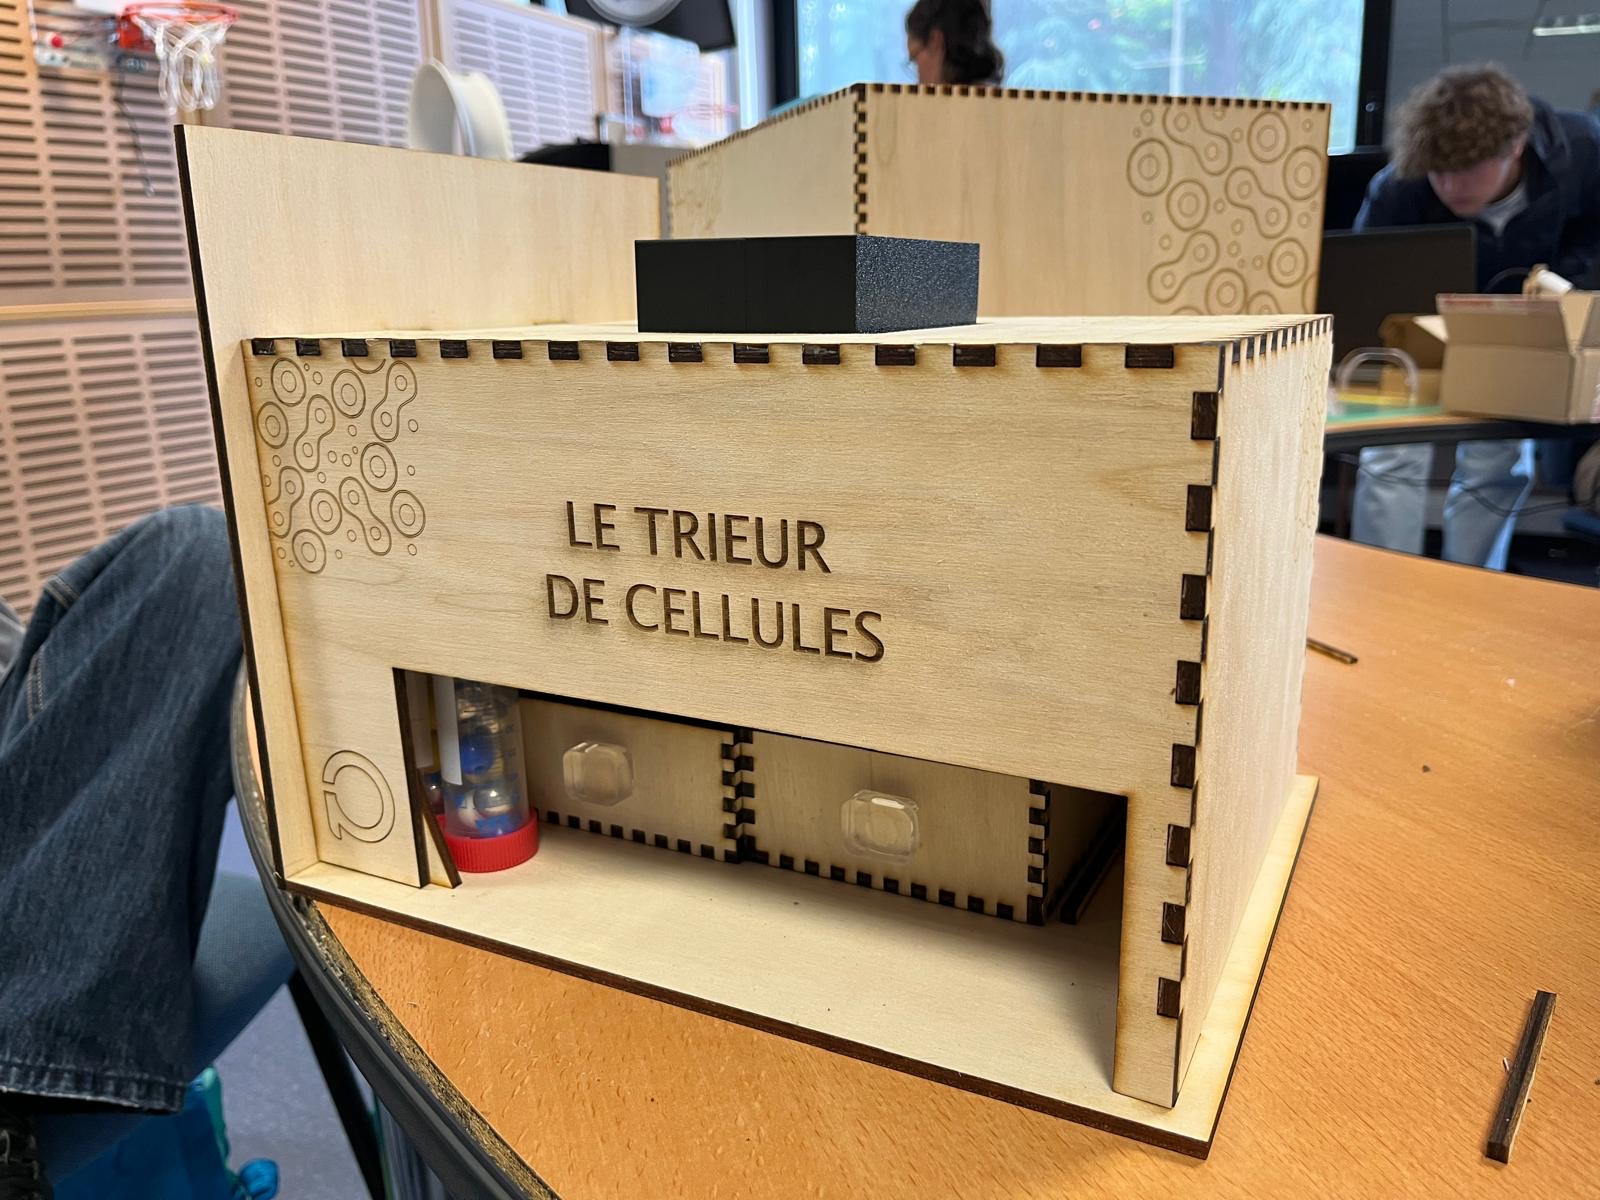
Nous avons aussi retravaillé le modèle original de Catherine et Jérôme. Les billes aimantées sont déviées vers une boîte grâce à un aimant bien positionné, tandis que les autres continuent leur route.
Améliorations :

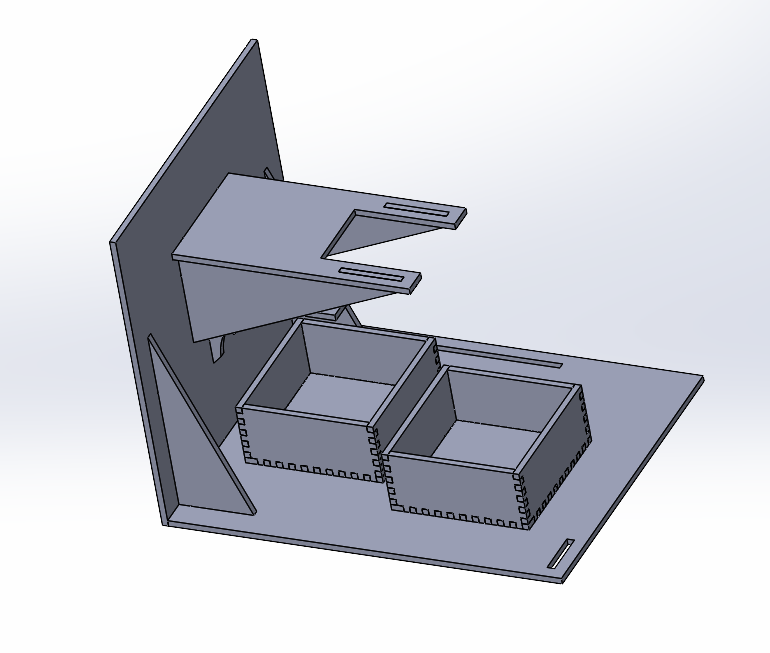
  • Nous avons tout d’abord remplacé la structure en carton par du bois, découpée avec précision grâce à la découpeuse laser. Le résultat est une maquette beaucoup plus stable, durable et transportable, parfaitement adaptée aux démonstrations en public.
  • Ensuite, nous avons ajouté des boîtes de récupération équipées de tiroirs coulissants. Ces tiroirs permettent de collecter facilement les billes après chaque démonstration, sans avoir à démonter l’appareil ou retourner les boîtes. Ce petit détail rend l’ensemble bien plus fonctionnel et agréable à utiliser.
  • Un autre point clé a été le repositionnement de l’aimant. Dans la version initiale, il n’exerçait pas toujours une attraction suffisante ou, au contraire, bloquait les billes magnétiques. Après de nombreux tests, nous avons ajusté son emplacement de manière millimétrée afin d’obtenir un tri fiable, fluide et précis, sans perturbation du flux de billes.

Résultat final

[ RÉSULTAT DES DEUX TRIEURS ]

📸 [ TRI PAR TAILLE ]
📸 [ TRI PAR MAGNÉTISME ]
Ce projet nous a offert une expérience concrète et complète, bien au-delà de la simple application de cours théoriques.

Nous avons pu mettre en pratique nos compétences techniques, que ce soit en modélisation 3D ou en en fabrication numérique.

C’était aussi une vraie expérience de travail en équipe, où chacun a pu apporter ses idées, gérer ses responsabilités et s’adapter aux besoins du groupe.

Nous avons eu l’opportunité d’être créatifs, en partant de contraintes réelles pour imaginer des solutions innovantes, ludiques et pédagogiques.

Enfin, nous avons géré ce projet de A à Z : de la première réunion avec les laborantins jusqu’à la réalisation finale et la préparation des démonstrations. Une belle aventure technique et formatrice.
Mission accomplie !

Projet : Machine à Cocktails

Bonjour à tous.tes,   

Nous sommes Alice, Elie et Etienne, trois étudiants en deuxième à Polytech Angers. Et nous vous présentons aujourd’hui notre projet de fin d’année : la machine à cocktail.  

Le projet de la machine à cocktail est assez simple à comprendre, à imaginer mais est aussi très intéressant. Ce projet nous a permis de mettre en lien nos connaissances en programmation et en électronique avec notre imagination. Nous avons pu développer notre autonomie, nos compétences en travaux manuels grâce à celui-ci.

Tout d’abord, qu’est-ce que notre machine à cocktails ? 

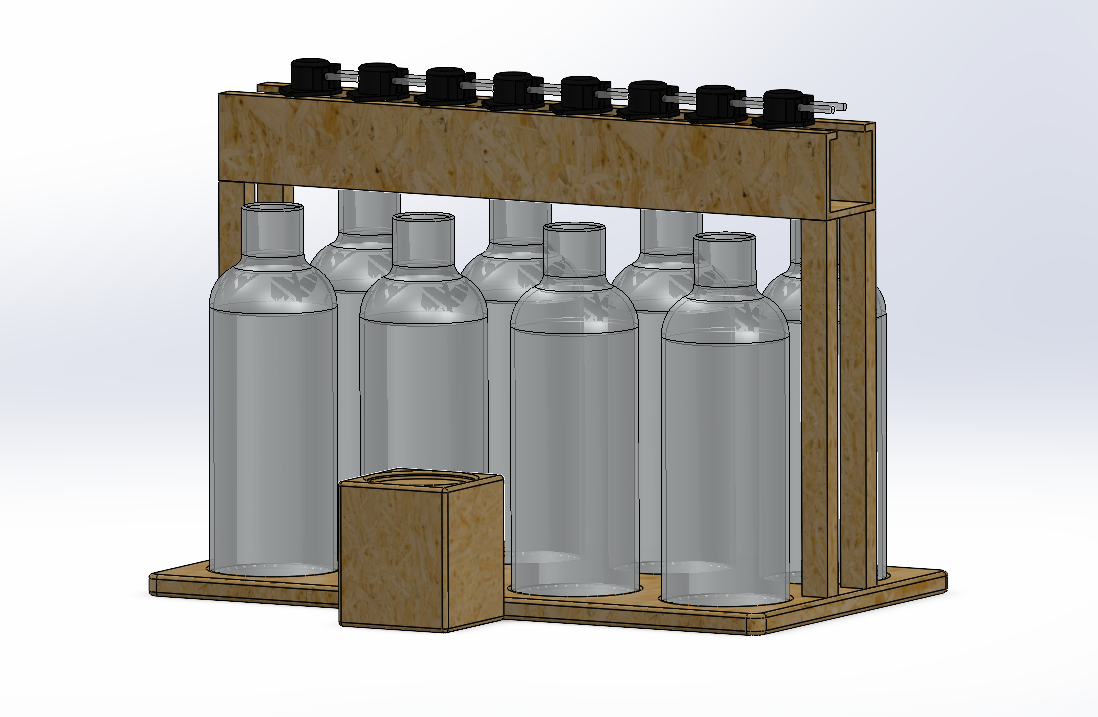
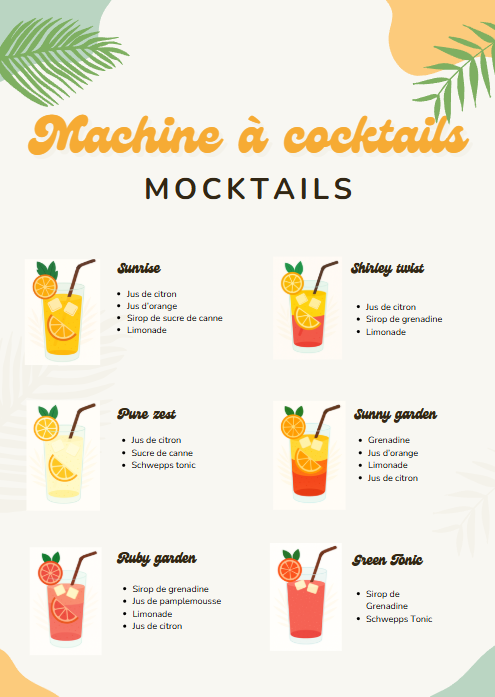
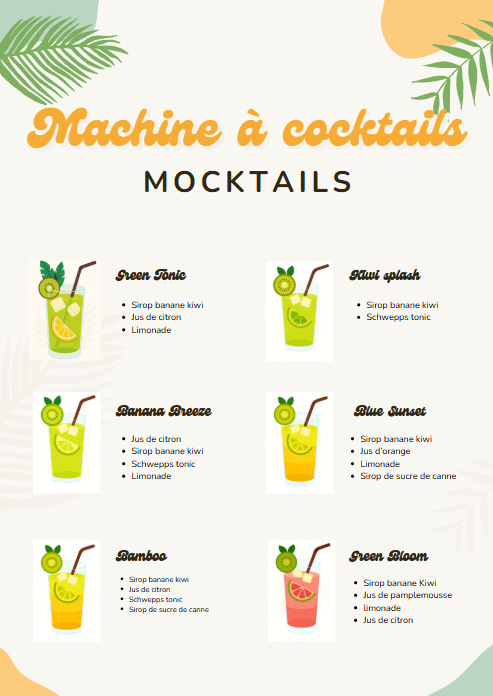
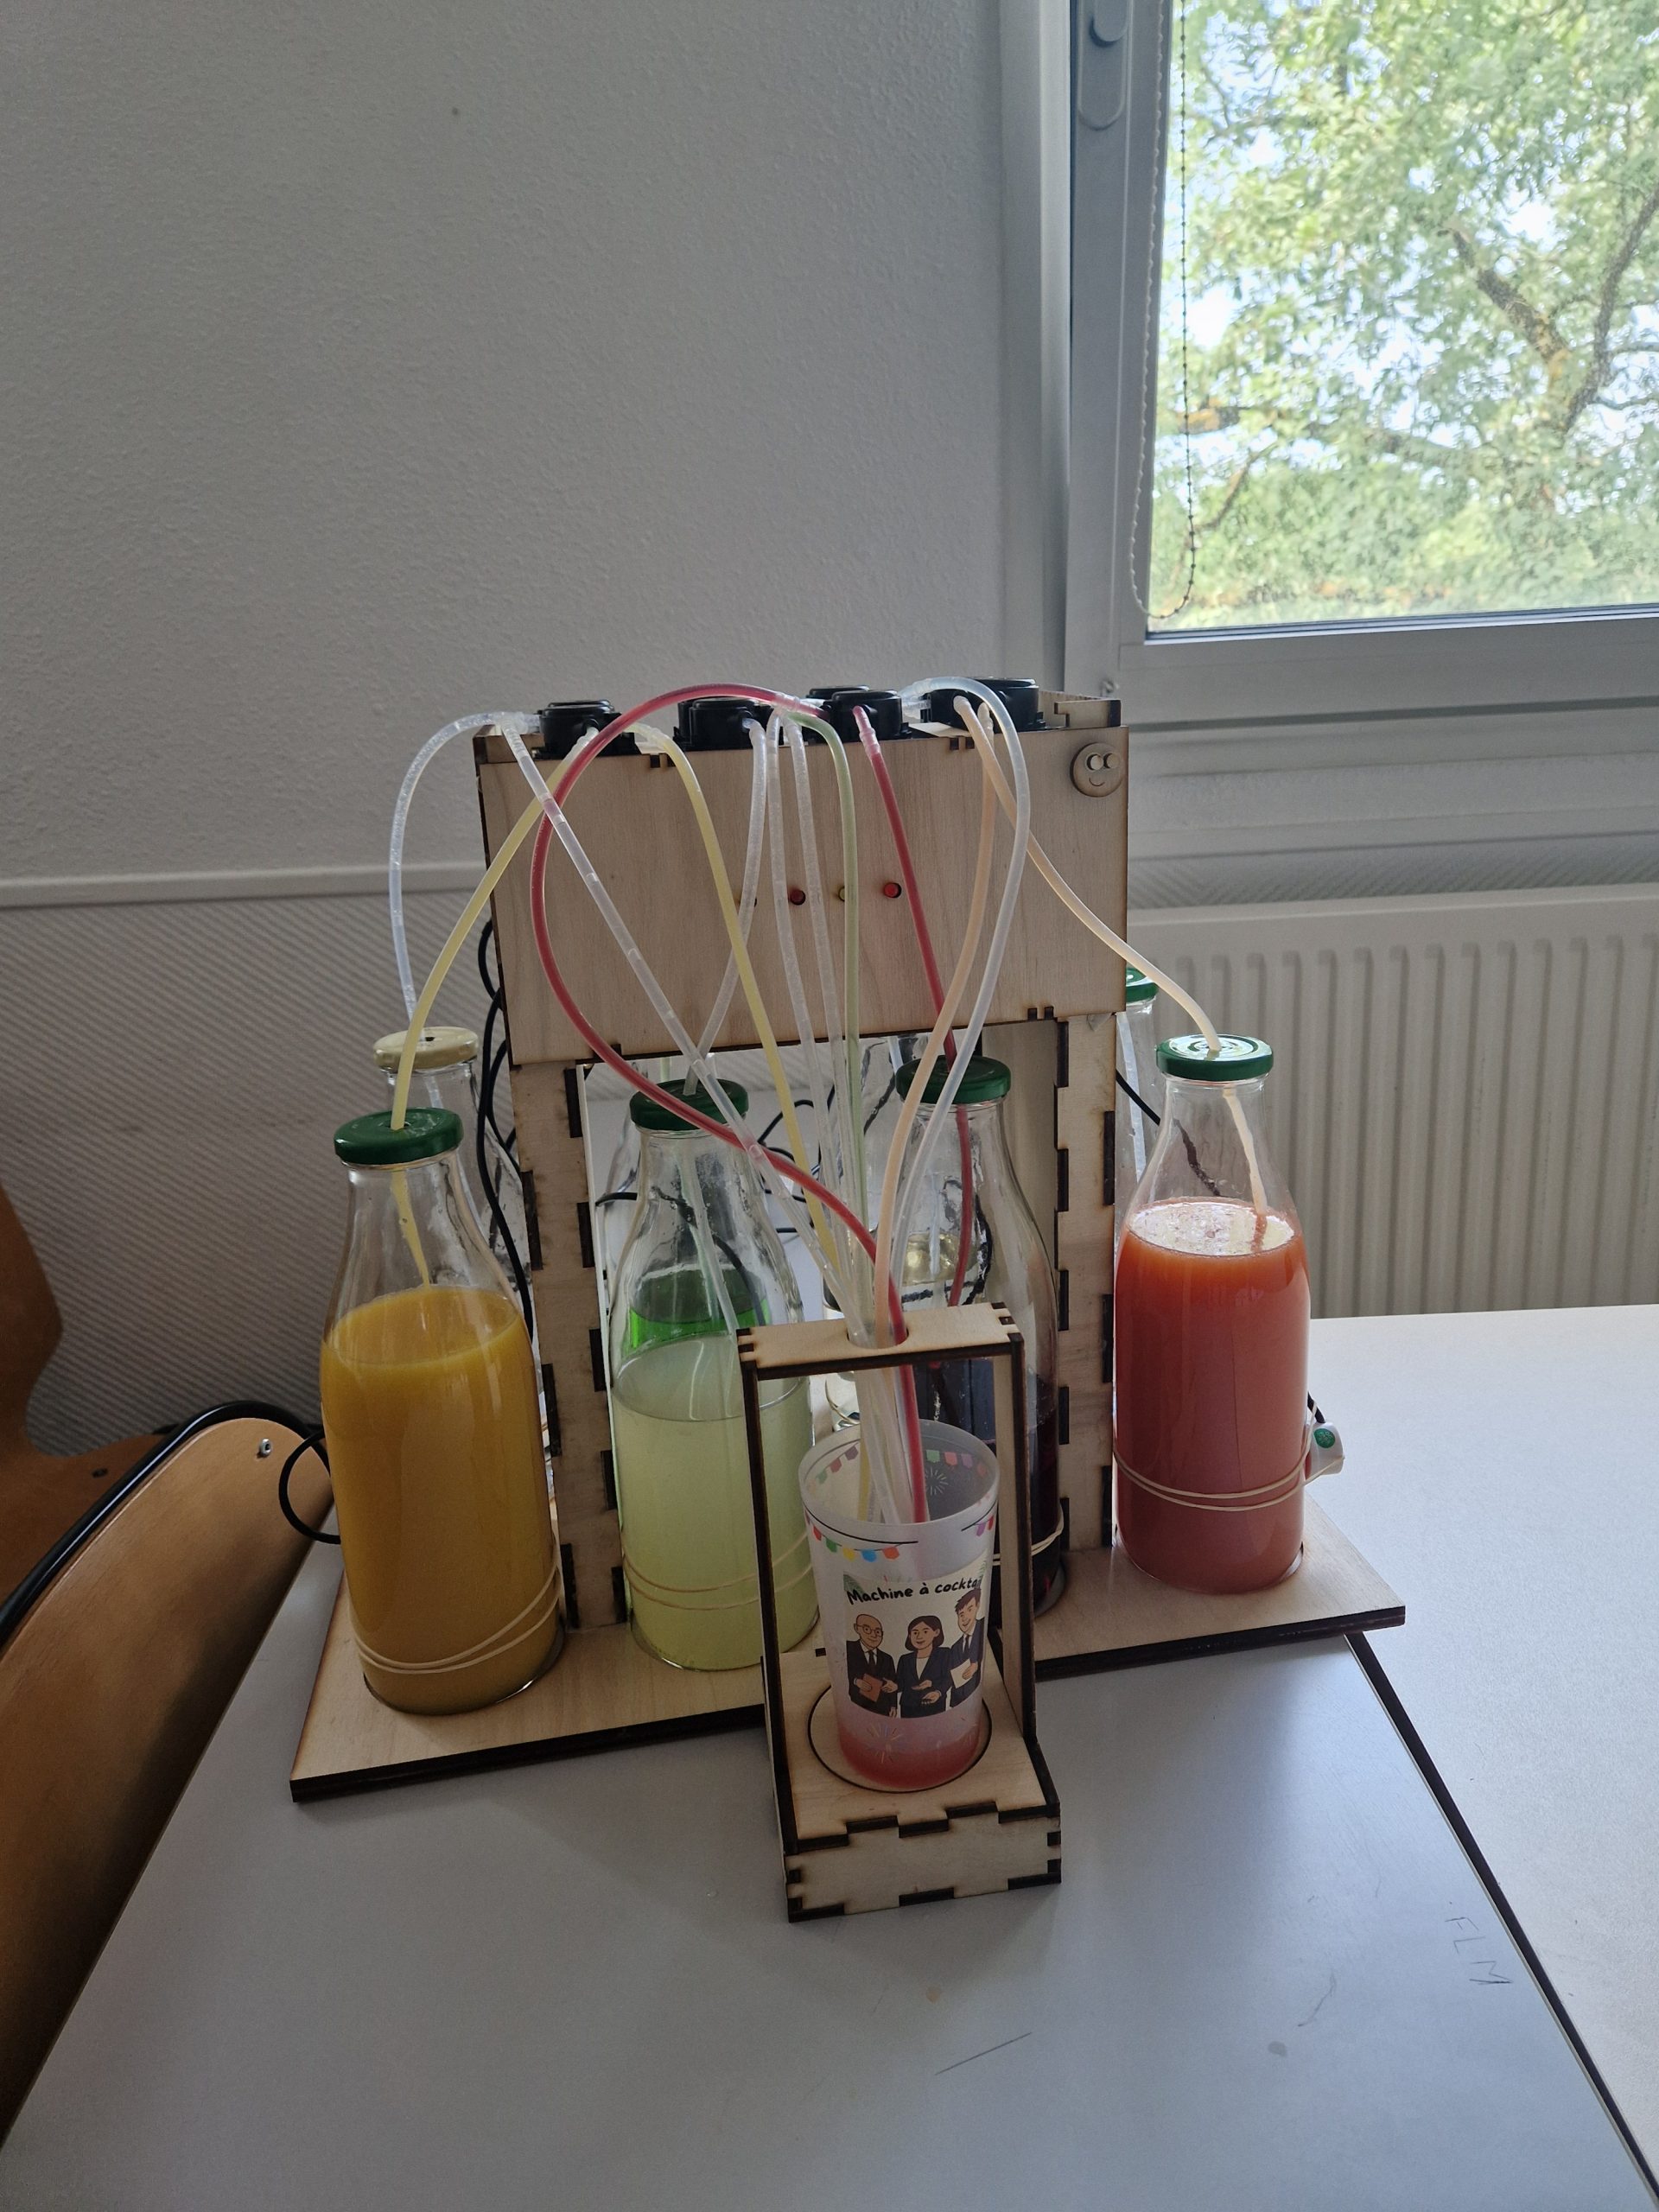
Cette machine devait avoir pour objectif de créer à partir d’une application, qui communique en Bluetooth avec la machine, différents mocktails en fonction de l’option sélectionnée sur l’application. Une fois la boisson choisie, l’application envoie l’ordre à la carte électronique principale de la machine d’activer les pompes correspondantes et ce pendant un temps donné pour respecter les doses du cocktail. Enfin, tous les tuyaux de sortie des pompes sont maintenus dans un support sous lequel on place notre verre, et voilà ! 

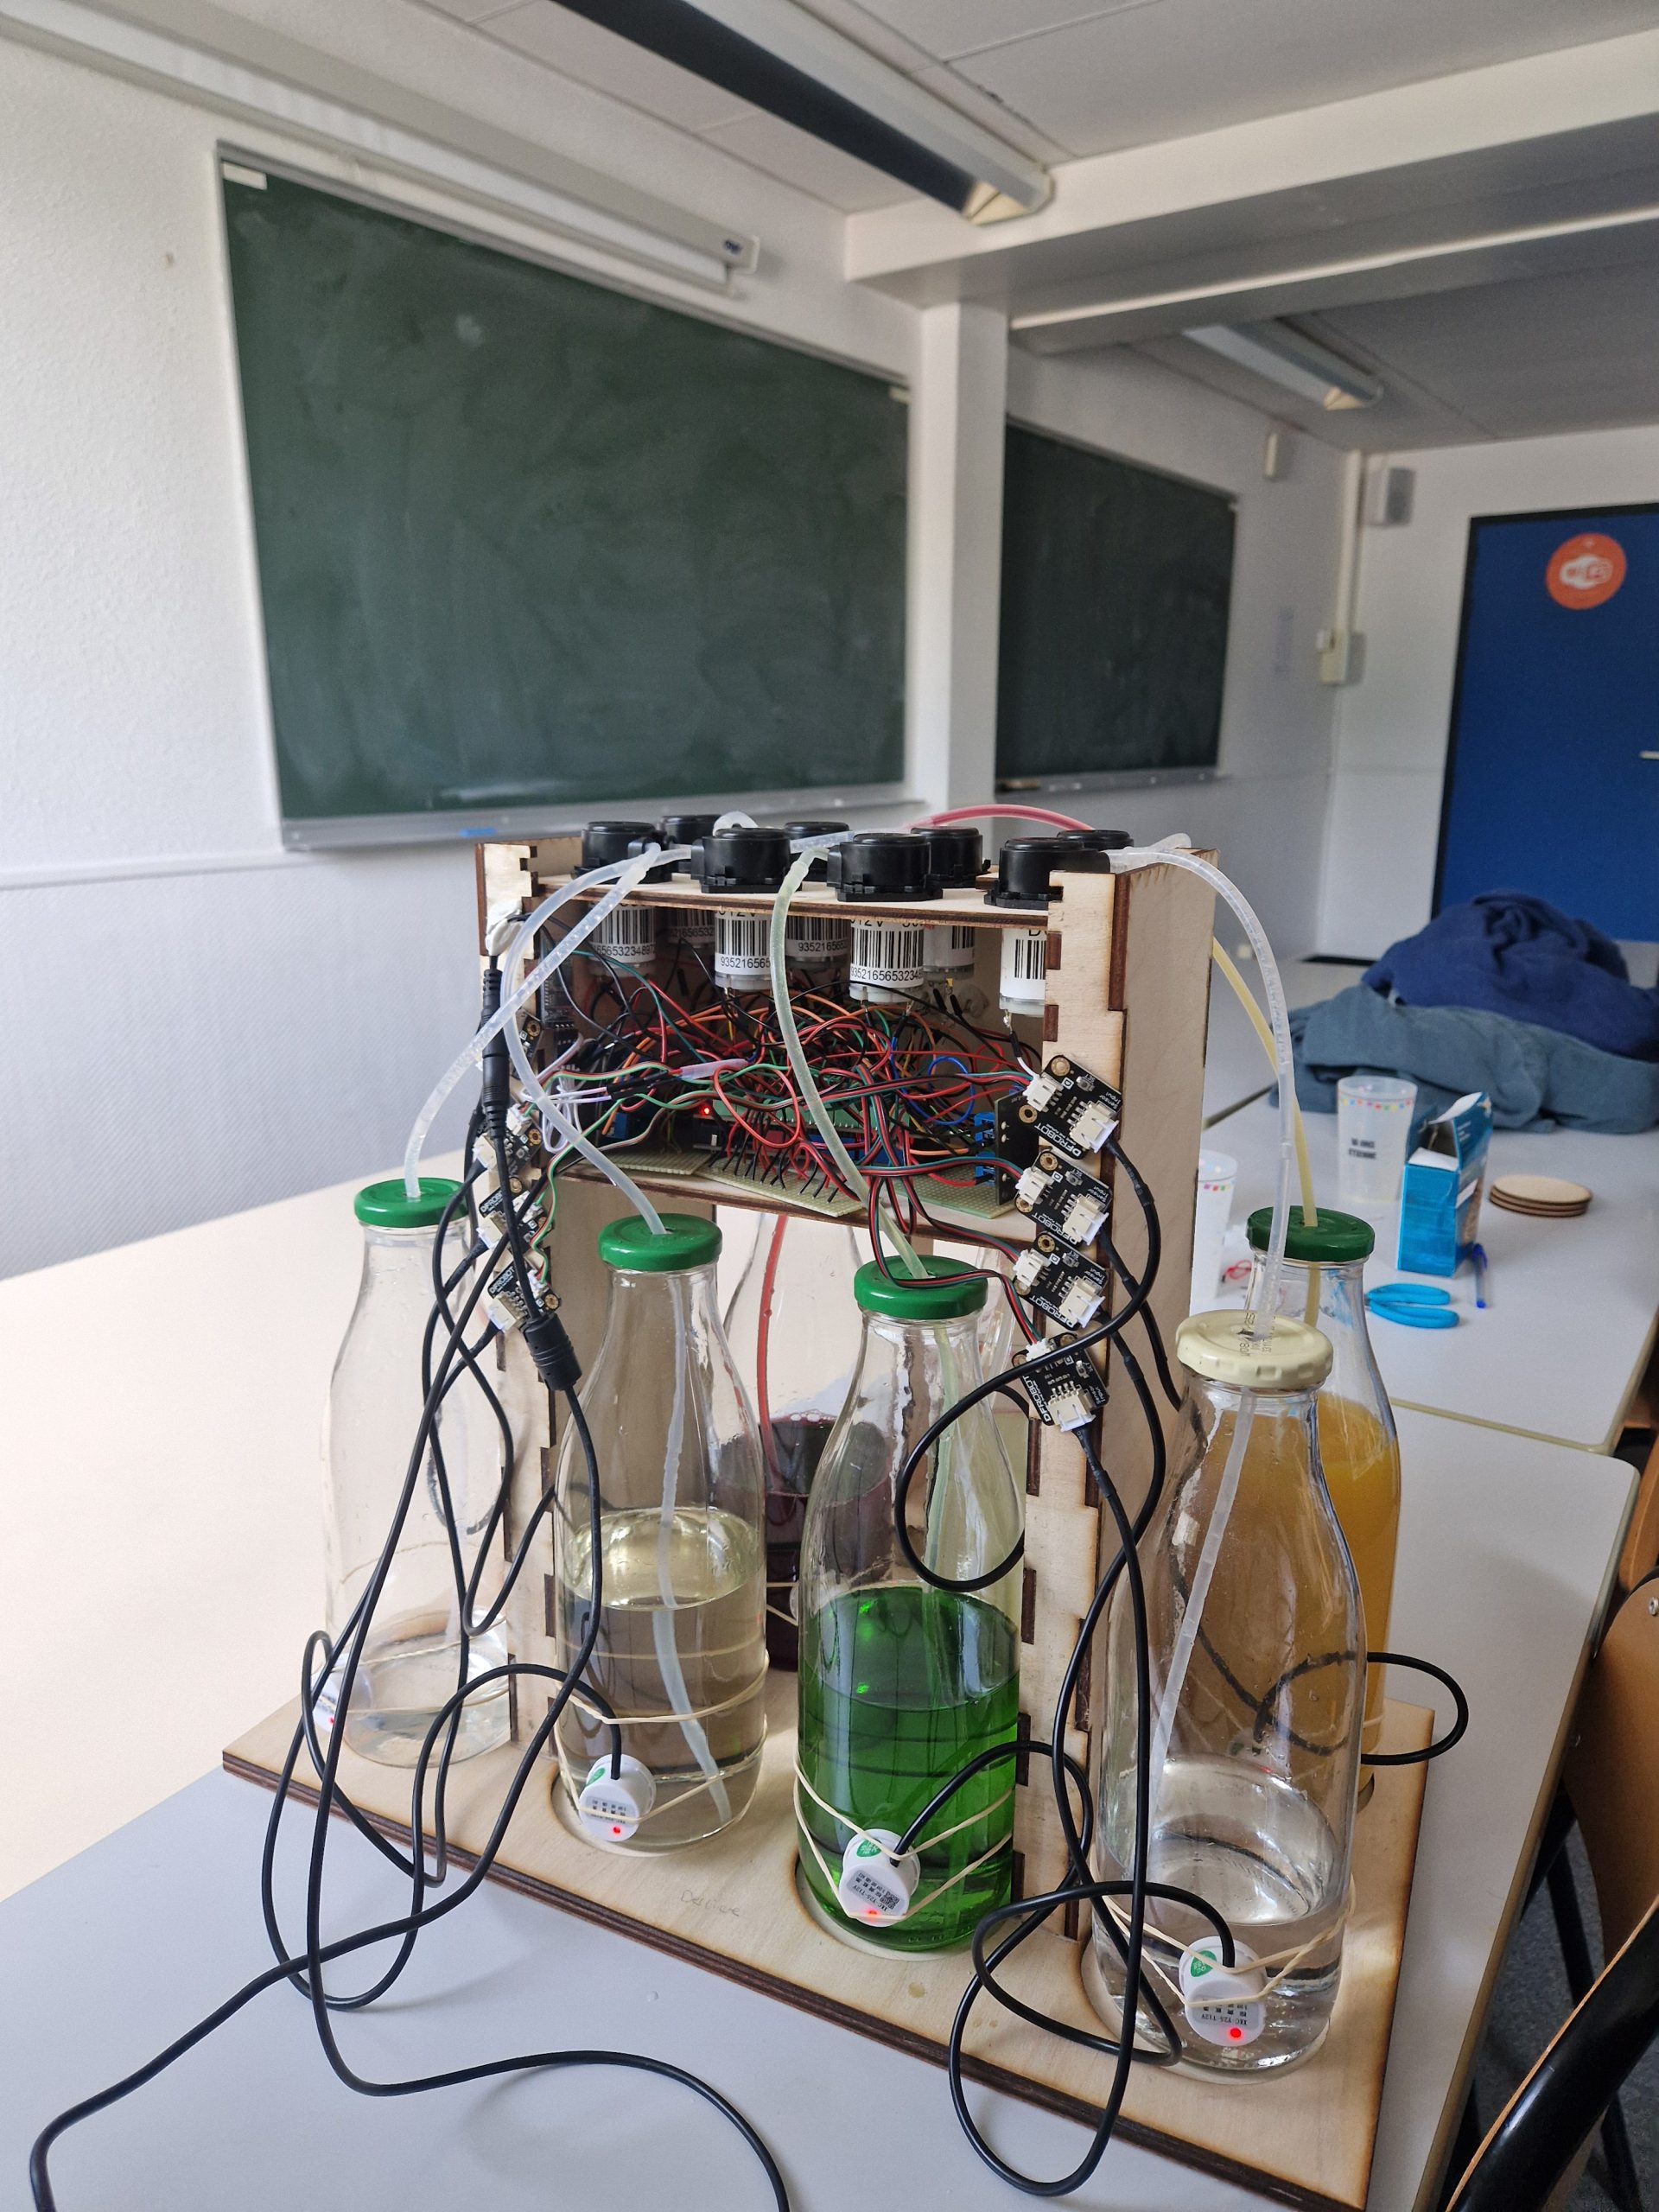
En plus de cette fonctionnalité de base, la machine devait également pouvoir détecter, à l’aide de capteurs de niveaux, s’il y a une quantité suffisante d’ingrédients pour créer le cocktail demandé et dans le cas contraire, allumer un témoin lumineux pour indiquer qu’il faut remplir les bouteilles. Enfin, nous avons également créé une fonctionnalité supplémentaire qui permet de faire la vidange et le nettoyage des tuyaux des pompes. 

Les compétences mobilisées pendant ce projet

  • Réflexion 

Ce projet nous a demandé une grande partie de réflexion en amont pour ne pas nous éparpiller et pour résoudre un certain nombre de problèmes auxquels nous avons été confrontés durant la création de cette machine. Bien s’organiser au sein du groupe était vraiment important pour que chacun trouve sa place et qu’on ne perde pas de temps inutilement en se mettant à plusieurs sur une tâche alors qu’elle aurait pu être réalisée seul. Mais c’est vrai que faire un projet autant en autonomie peut avoir beaucoup d’avantages comme des inconvénients. Par exemple, nous étions libres dans la majorité de nos décisions comme le nombre de bouteilles, le choix des matériaux ou encore l’organisation du travail mais cela pouvait entraîner des petits problèmes comme des retards dans le travail, du manque de motivation pour les parties un peu moins ‘fun’ ou encore des désaccords. 

Mais pour un premier projet, nous avons su nous prendre en main quand c’était nécessaire et nous sommes tous très contents de notre implication collective. Et oui 100h de projet à trois, parfois c’est long mais il faut savoir prendre sur soi et accepter que chacun a son avis. Mais, bien sûr que quand on travaille sur un projet qui nous passionne le temps passe vite, c’est pour cela que nous sommes conscients d’avoir eu de la chance par rapport au sujet de notre projet.

  • CONCEPTION 

Pour toute la partie conception, nous avons dû utiliser des outils de CAO (conception assistée par ordinateur) comme SolidWorks et Onshape pour modéliser en 3D ce à quoi allait ressembler notre machine au début et ensuite pour pouvoir découper dans des planches de bois avec la machine de découpe laser. On a d’abord créé la pièce entière en CAO sur Onshape, ensuite on dessine des créneaux sur les côtés pour pouvoir assembler les différents panneaux de la pièce, et enfin on envoie le fichier à la découpeuse laser qui s’occupe de couper les panneaux de bois aux bonnes dimensions, et il ne reste plus qu’à assembler le résultat. 

découpage au laser

Prototype en CAO
  • Electronique (câblage et soudure) et bricolage 

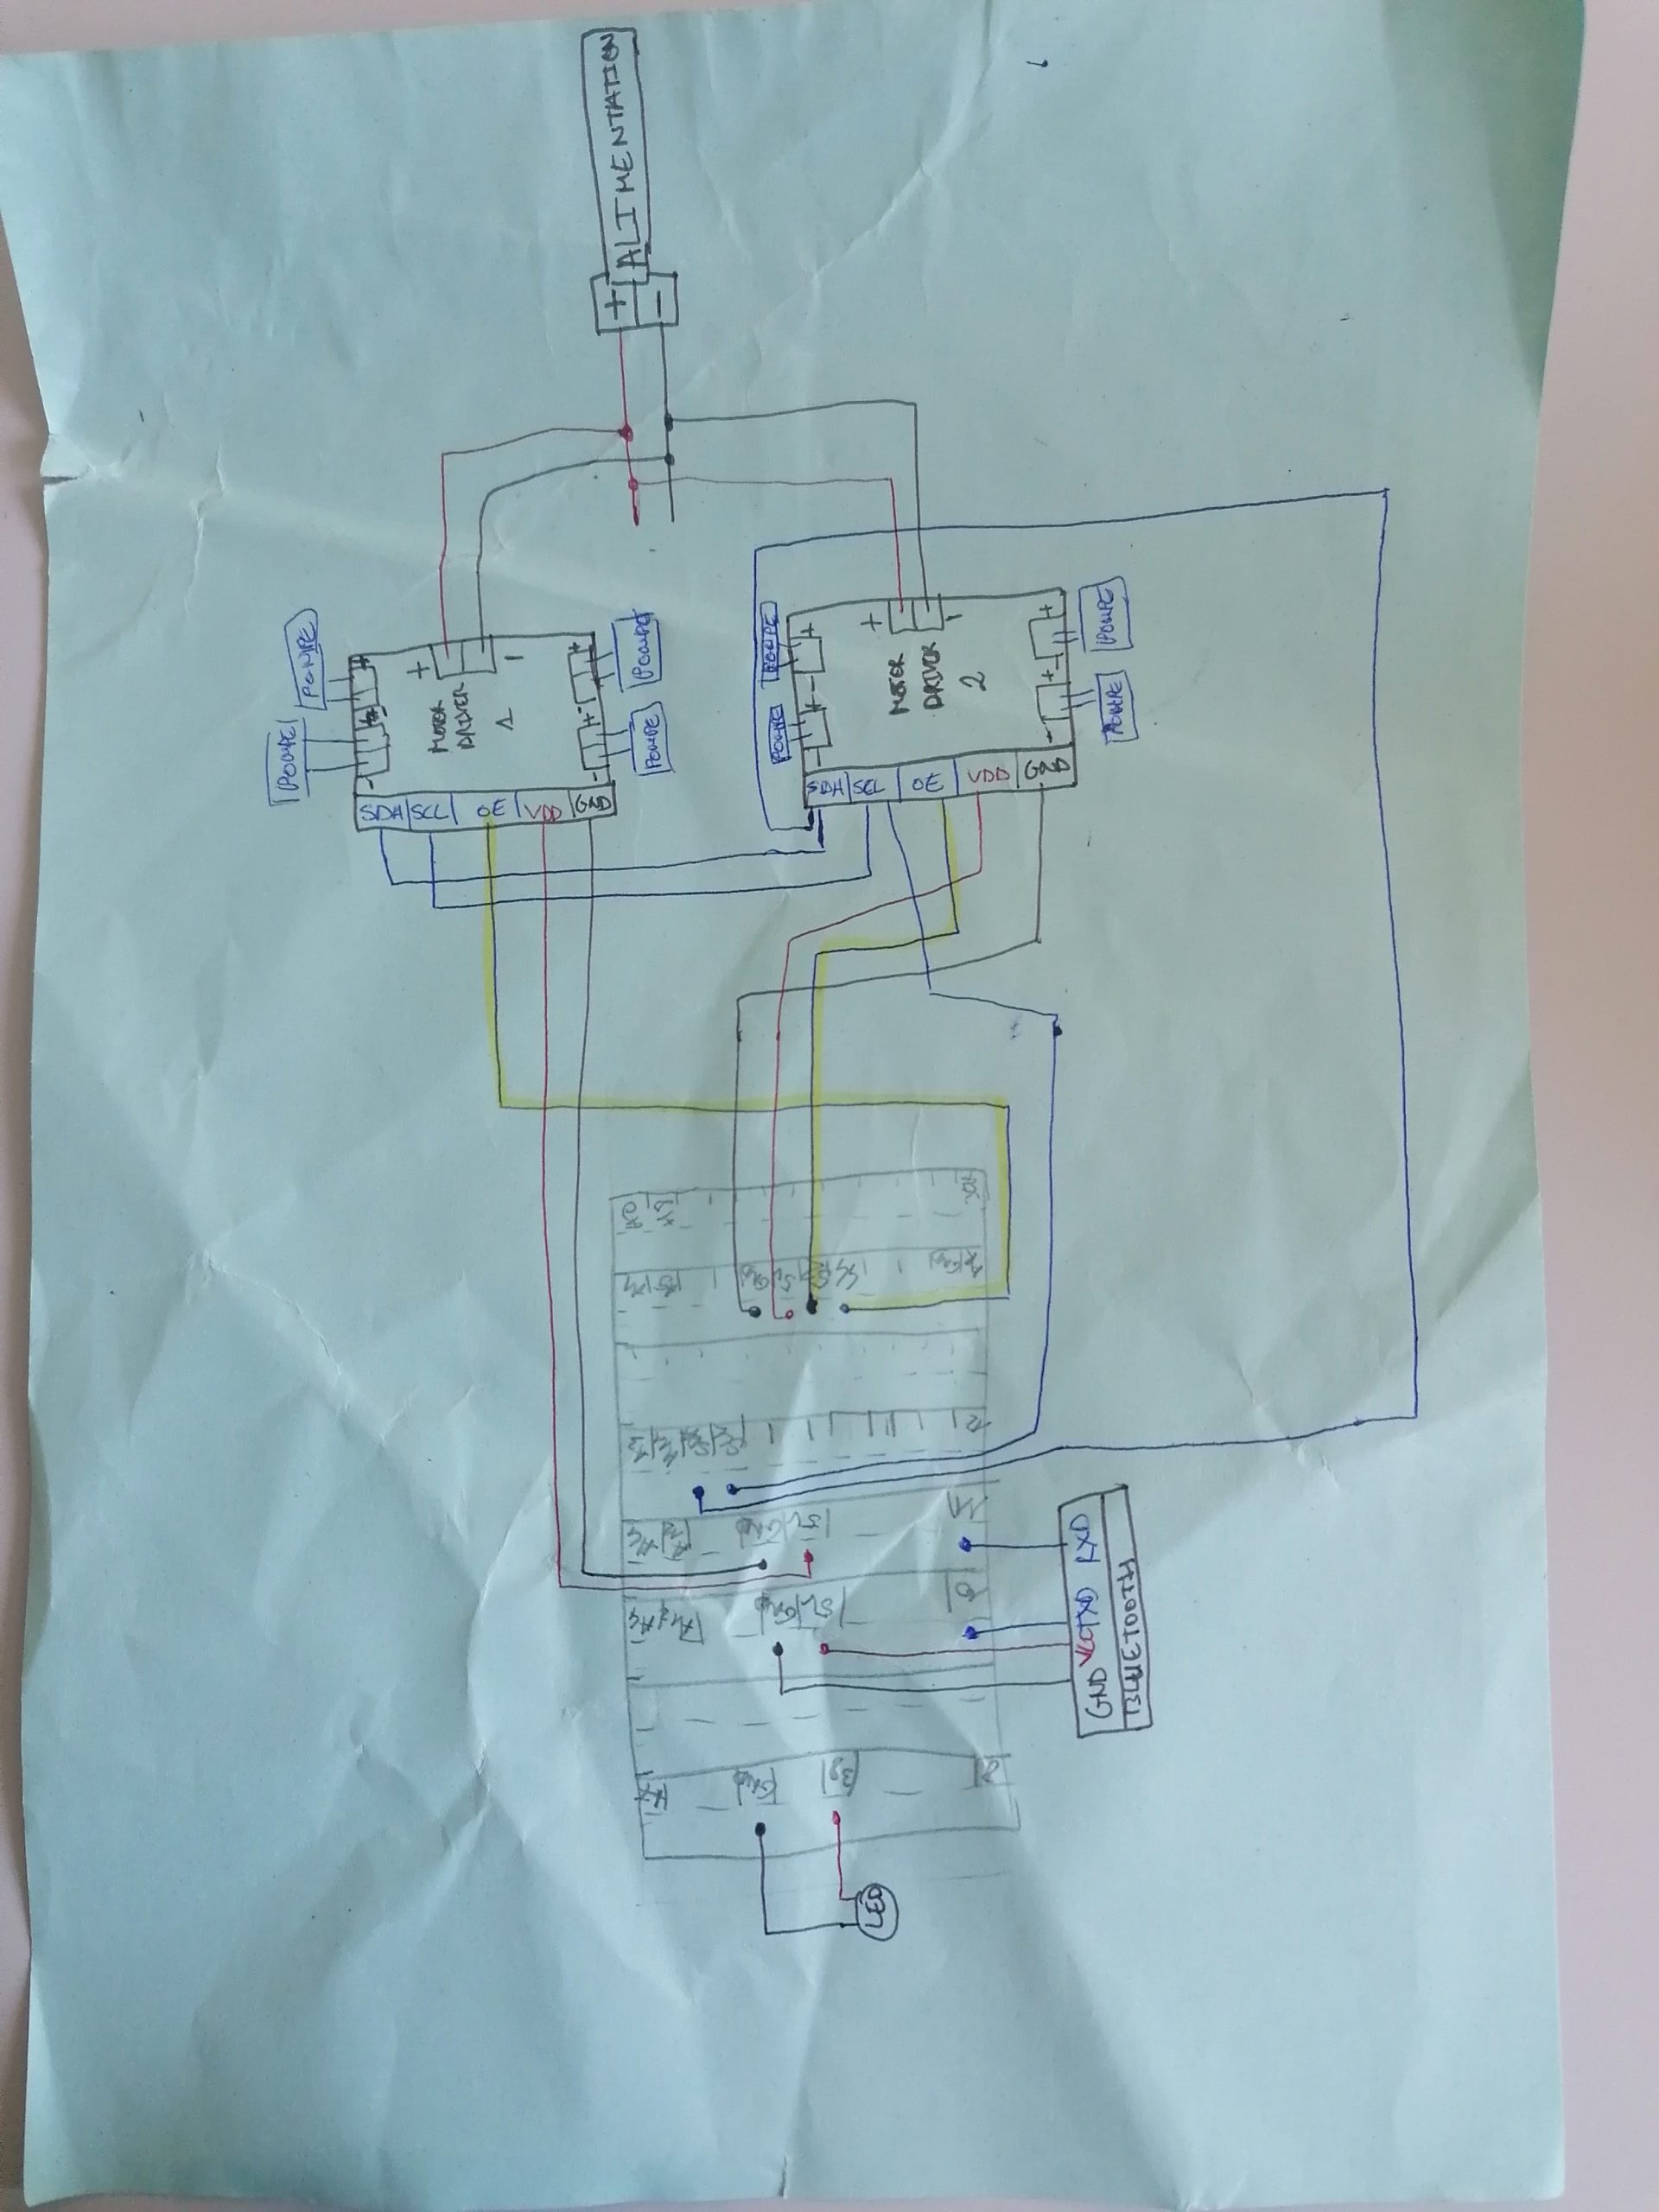
Nous avons dû apprendre des bases en électronique pour réussir à faire fonctionner cette machine correctement : en effet tout ce fonctionnement repose sur le câblage des différentes cartes électroniques (3 au total : la carte principale, codée en Arduino et deux cartes “secondaires” appelées Moteur Driver qui permettent de contrôler les moteurs des pompes) entre elles avec en plus tous les capteurs, le module Bluetooth, les LEDs et la carte qui regroupe toute l’alimentation électrique. Ça fait beaucoup de composants et de fils à gérer donc nous avons dû souder un bon nombre de fils sur des petites plaques faites exprès pour la soudure comme ça nous n’avions plus que 4 blocs distincts (comme dit plus haut : la carte principale, un bloc pour chaque driver moteur et un bloc alimentation) qu’on a ensuite installés dans une sorte de boite en bois située sous la structure qui permet de maintenir les pompes. C’était la première fois que nous faisions de la soudure, donc au début ce n’était pas très joli, mais au fur et à mesure du projet nous sommes devenus de vrais professionnels ! Au vu du nombre de fils, nous avons aussi dû faire un plan global du câblage pour ne pas se perdre au milieu de tous les fils. 

Schéma des branchements

Pour toute la partie bricolage, nous avons surtout utilisé la découpeuse laser et de la colle à bois pour maintenir les pièces entre elles quand les créneaux ne suffisaient pas. Nous avons aussi utilisé des outils plus classiques comme la scie à bois, la scie à métaux, la râpe à bois, la scie cloche, la perceuse, un poinçon ou encore un marteau. C’était une partie assez amusante à faire car il y avait beaucoup de manipulation mais en même temps un peu effrayante. Nous utilisions certains des outils pour la première fois et c’était parfois plutôt impressionnant.

  • Programmation de la carte

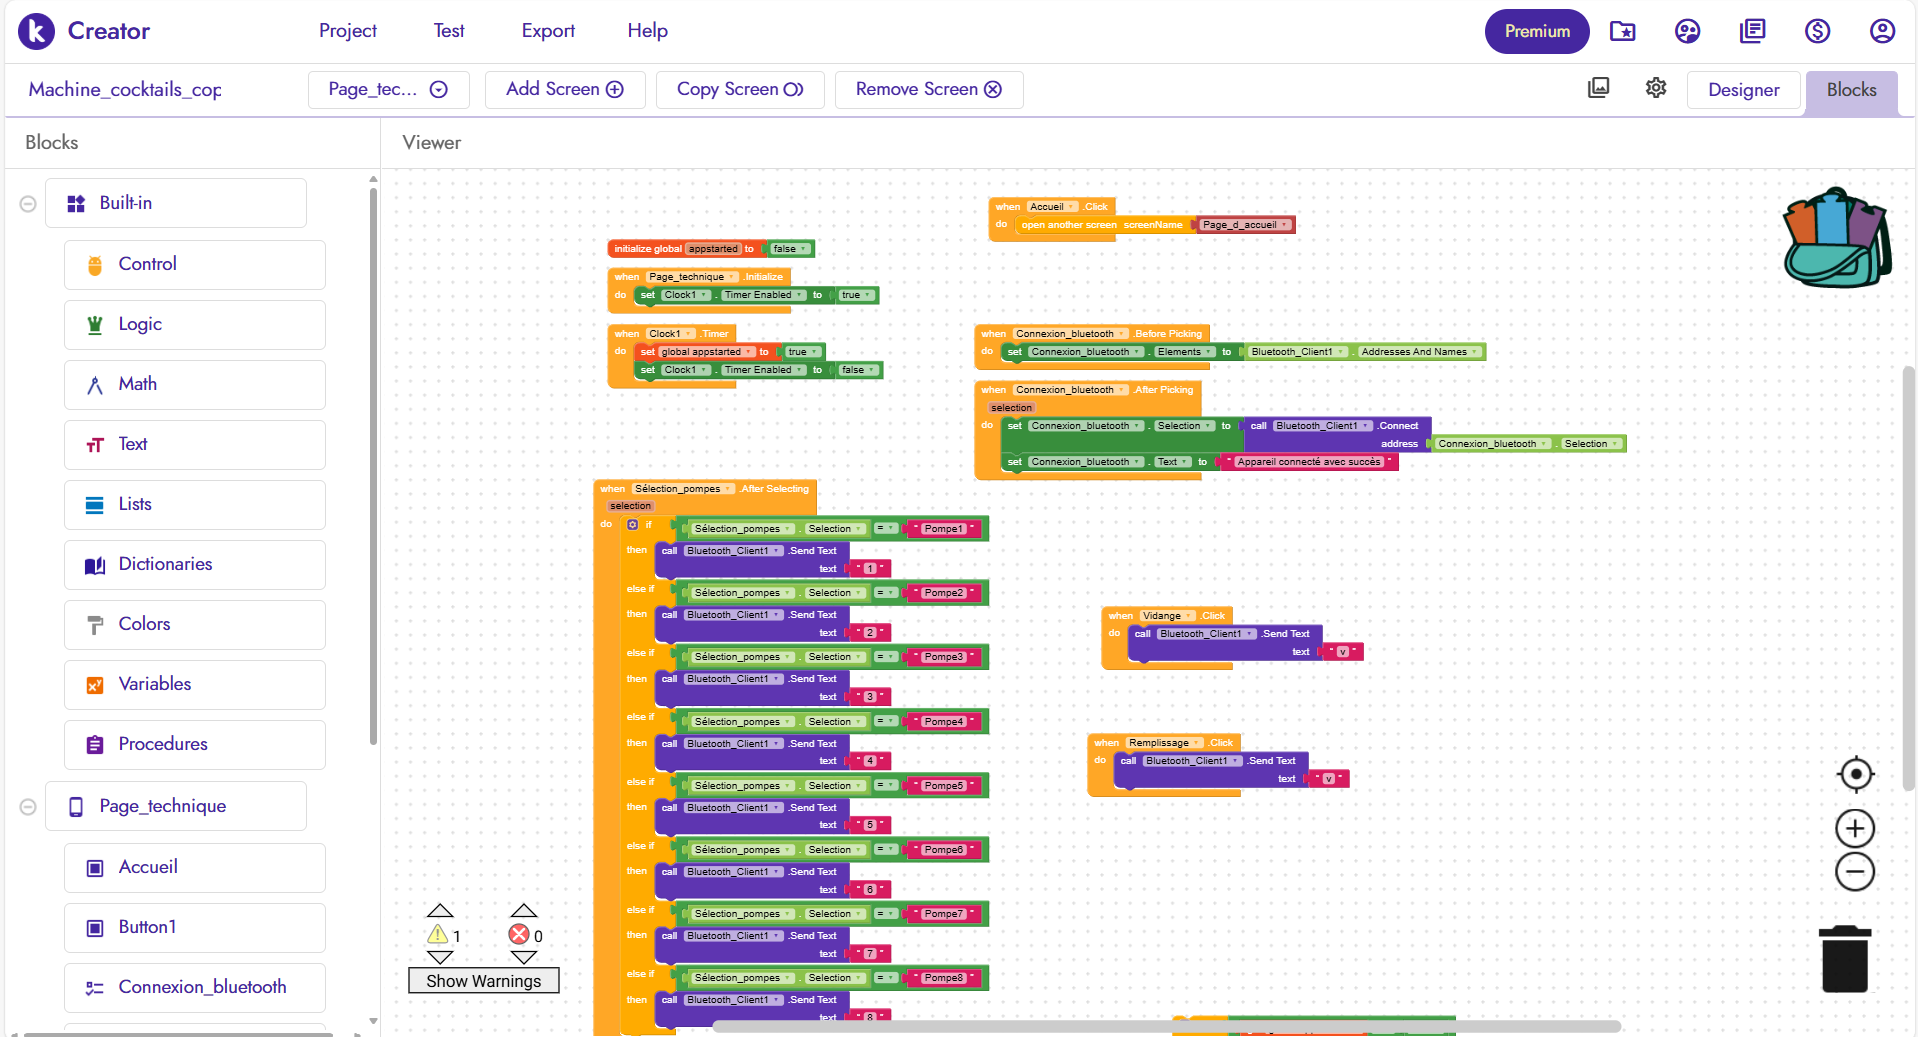
Lorsque vous commandez un cocktail sur l’application, le programme reçoit une valeur. En fonction de cette valeur, le programme active les pompes nécessaires à la réalisation du cocktail. 

Programme arduino

Tout d’abord, nous appelons les différentes librairies nécessaires, pour communiquer avec l’application, pour commander les deux cartes motor driver.  Puis nous définissons les variables que nous utiliserons dans la suite, les deux motor driver, les capteurs et les Leds et les fonctions liées à chaque pompe et une autre pour faire une vidange. Ensuite, on code la partie liée au système d’alerte lorsqu’une ou plusieurs bouteilles a un volume trop faible. Pour ce faire, on vérifie l’état de chaque capteur. Si une bouteille a un volume trop faible, nous allumons les leds et nous passons la variable niveau liquide a 1. Sinon nous éteignons les leds et laissons la variable niveau_liquide à 0. Ensuite on vérifie si la variable niveau_liquide est bien à 0 et que la carte a bien reçu une valeur de l’application.

Si les deux conditions sont bien remplies, on peut rentrer dans la partie du code qui gère les recettes. Nous nous sommes mis d’accord pour mettre un caractère à chaque recette, de cette façon, lorsque la carte reçoit la valeur, le code se dirige directement dans la partie qui lui est consacrée. Pour chaque recette, on appelle les pompes nécessaires au cocktail, avec en argument, le temps correspondant au volume de la boisson. Nous avons calculé en amont, que pour avoir 1 cl de boisson, il faut 8 secondes. Donc pour chaque quantité, on fait de la proportionnalité. En plus des recettes, nous avons des valeurs liées à des fonctionnalités techniques, comme la vidange et le remplissage, et le fait d’actionner juste une pompe. Pour finir, on déclare les différentes fonctions liées aux pompes. Et pour la fonction vidange, on appelle toutes les fonctions précédentes.

  • Programmation de l’application

Dans notre projet, il y a deux grosses parties de codage. Alors même pour celles et ceux d’entre vous qui redoutent Python, vous allez voir que vous pouvez vous y retrouver.  

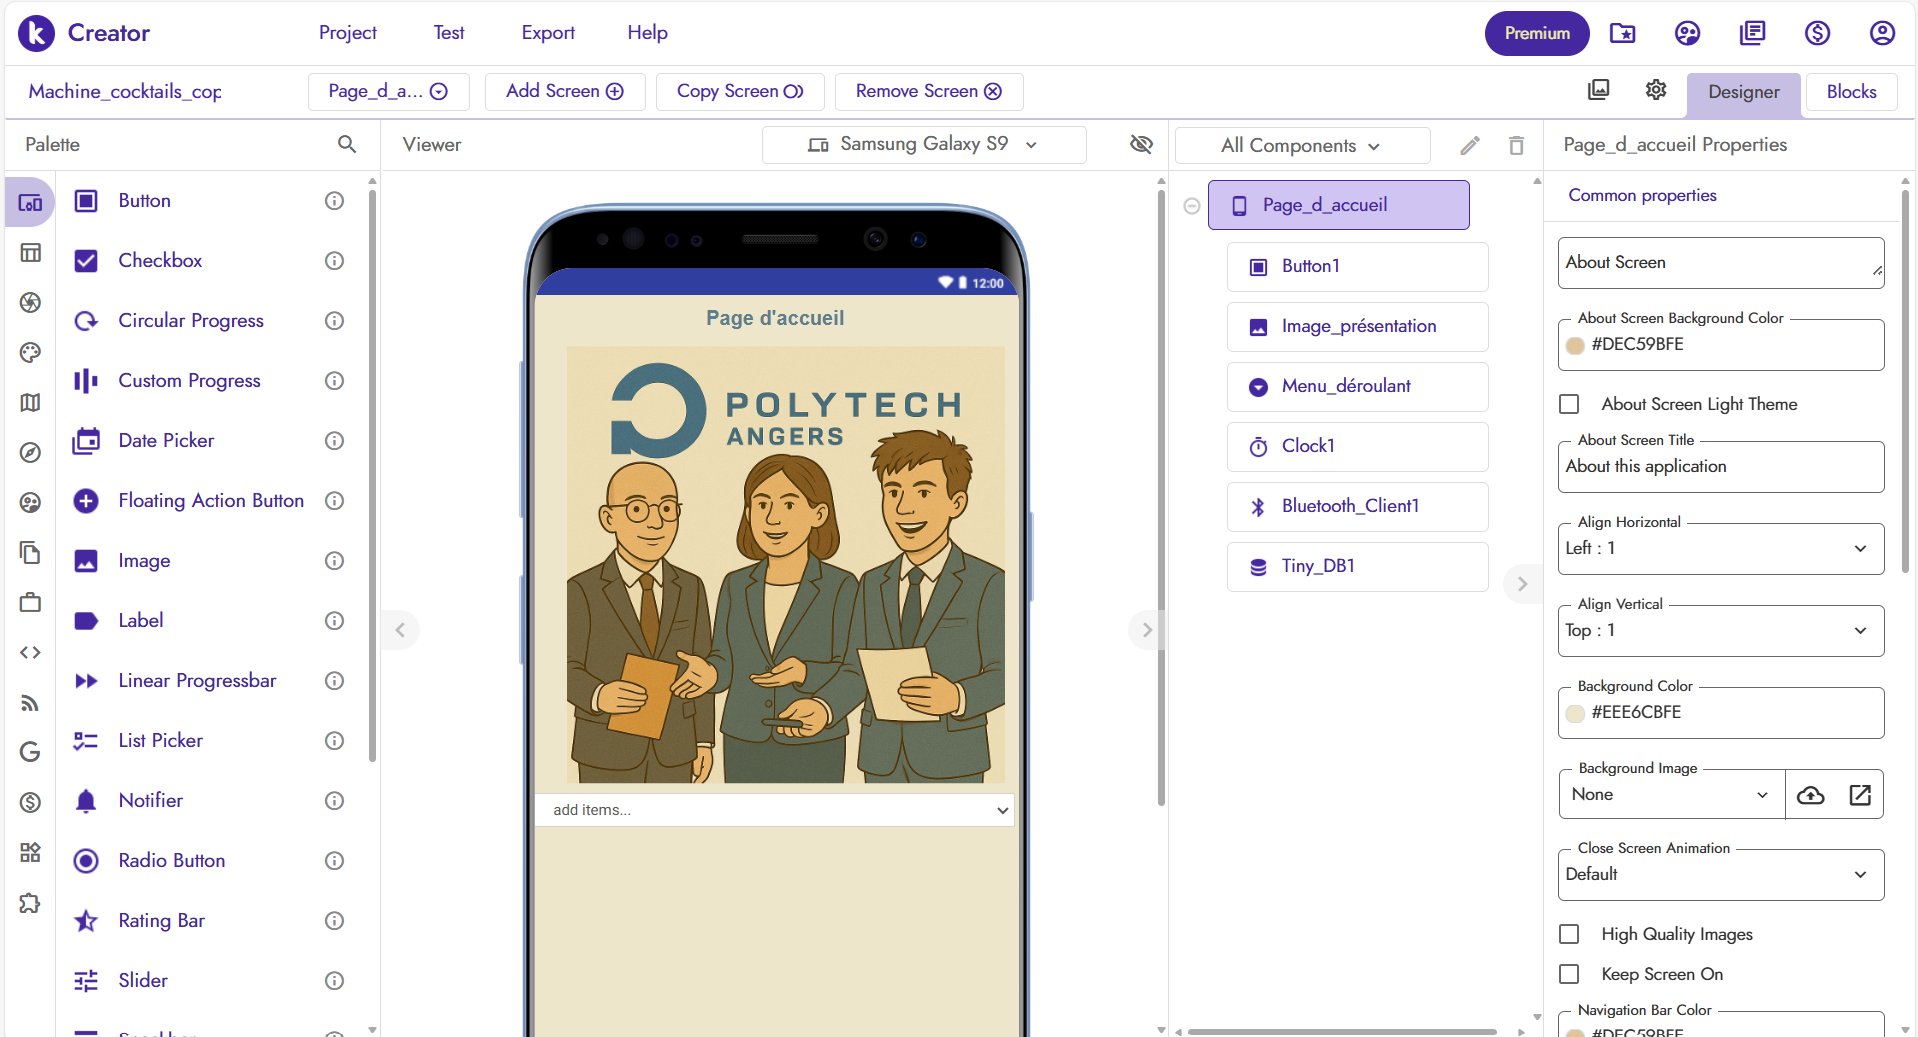
Pour toute la conception de l’application, nous avons utilisé un site qui s’appelle Kodular et qui permet de personnaliser les pages comme on veut. Le gros avantage de ce site, c’est que nous n’avions qu’à faire glisser les éléments sur la page puis les ‘coder’ en utilisant des blocs comme dans Scratch.

Au départ, notre objectif était de créer une application sur laquelle on pouvait avoir accès aux recettes des différents cocktails et sur laquelle on pouvait, bien sûr, les commander. Nous avons commencé par prendre en main le site et la création de l’application. Nous avons commencé avec le contrôle de plusieurs LED. Puis, une fois que nous avions bien compris comment la connexion Bluetooth ainsi que l’application fonctionnait, nous nous sommes lancés dans la création de plusieurs pages. Nous commencions, à ce moment-là, à avoir une application qui ressemblait à quelque chose.

test de l’application avec des lampes

Seulement nous avons très rapidement eu un problème avec la connexion Bluetooth. Pour faire simple, on avait un problème pour garder en mémoire la connexion entre chaque page car toute la mémoire de l’application est effacée pour chaque nouvelle page. Mais à chaque problème sa solution ! Nous avons évalué le temps qui nous restait avant la présentation devant les Peip1 et les enseignants, et nous avons décidé de simplifier l’application. Nous avons fait une page descriptive par cocktail, une page d’accueil, une page technique et une page de commande. De cette façon, il suffisait de se connecter sur la page technique et sur la page de commande. Et oui, avec 100h de projet, on fait ce que l’on peut ! Notre objectif c’est avant tout de présenter un projet abouti, alors même si on doit revenir sur quelques-unes de nos idées, on préfère passer par là plutôt que de viser trop haut et finir avec un projet à moitié fini. 

Nous avons également réfléchi à comment rendre l’application la plus attrayante possible pour les utilisateurs. En plus de tout l’aspect pratique de la commande par Bluetooth, nous voulions personnaliser au maximum l’interface. Après quelques tests et recherches, nous avons décidé d’intégrer une description interactive de chaque cocktail. En cliquant sur chaque ingrédient, les utilisateurs ont accès à une brève explication de l’utilité de chaque ingrédient. Cela permet d’ajouter de l’interaction tout en apportant une petite touche plus personnelle. La partie que nous avons ajoutée et qui n’était pas dans le cahier des charges, ce sont des notes pour chaque cocktail. Bien sûr, avant de proposer nos différentes recettes, nous les avons toutes testées. Et en faisant cela, nous avons décidé de les noter chacun de notre côté. Grâce à ces notes, nous avons pu rajouter, sur chaque page descriptive des cocktails, une note par personne. Comme ça, lors de la présentation, chacun saura dans quoi il s’engage en prenant tel ou tel cocktail.
visuel de l’application

Conclusion

Ce projet nous a permis d’apprendre beaucoup de nouvelles choses, que ce soient des compétences techniques comme l’électronique, la programmation ou bien la soudure. Mais aussi des compétences plus transversales comme l’organisation, apprendre à bien répartir les tâches en fonction des connaissances de chacun, l’autonomie, etc. Ce projet, nous a aussi appris à faire des concessions lorsque nous nous rendions compte que des choses demandaient trop de temps ou complexifiaient trop le projet. Pour finir, nous ressentons un vrai sentiment d’accomplissement à la fin de ces séances de projet. Réussir ce projet en entier est vraiment quelque chose qui nous rend fiers. 

Etienne – Alice – Elie

Réalisé par Alice Perrin, Elie Pezard et Etienne Mabileau

Projet “Jeu de Voiture”

Présentation

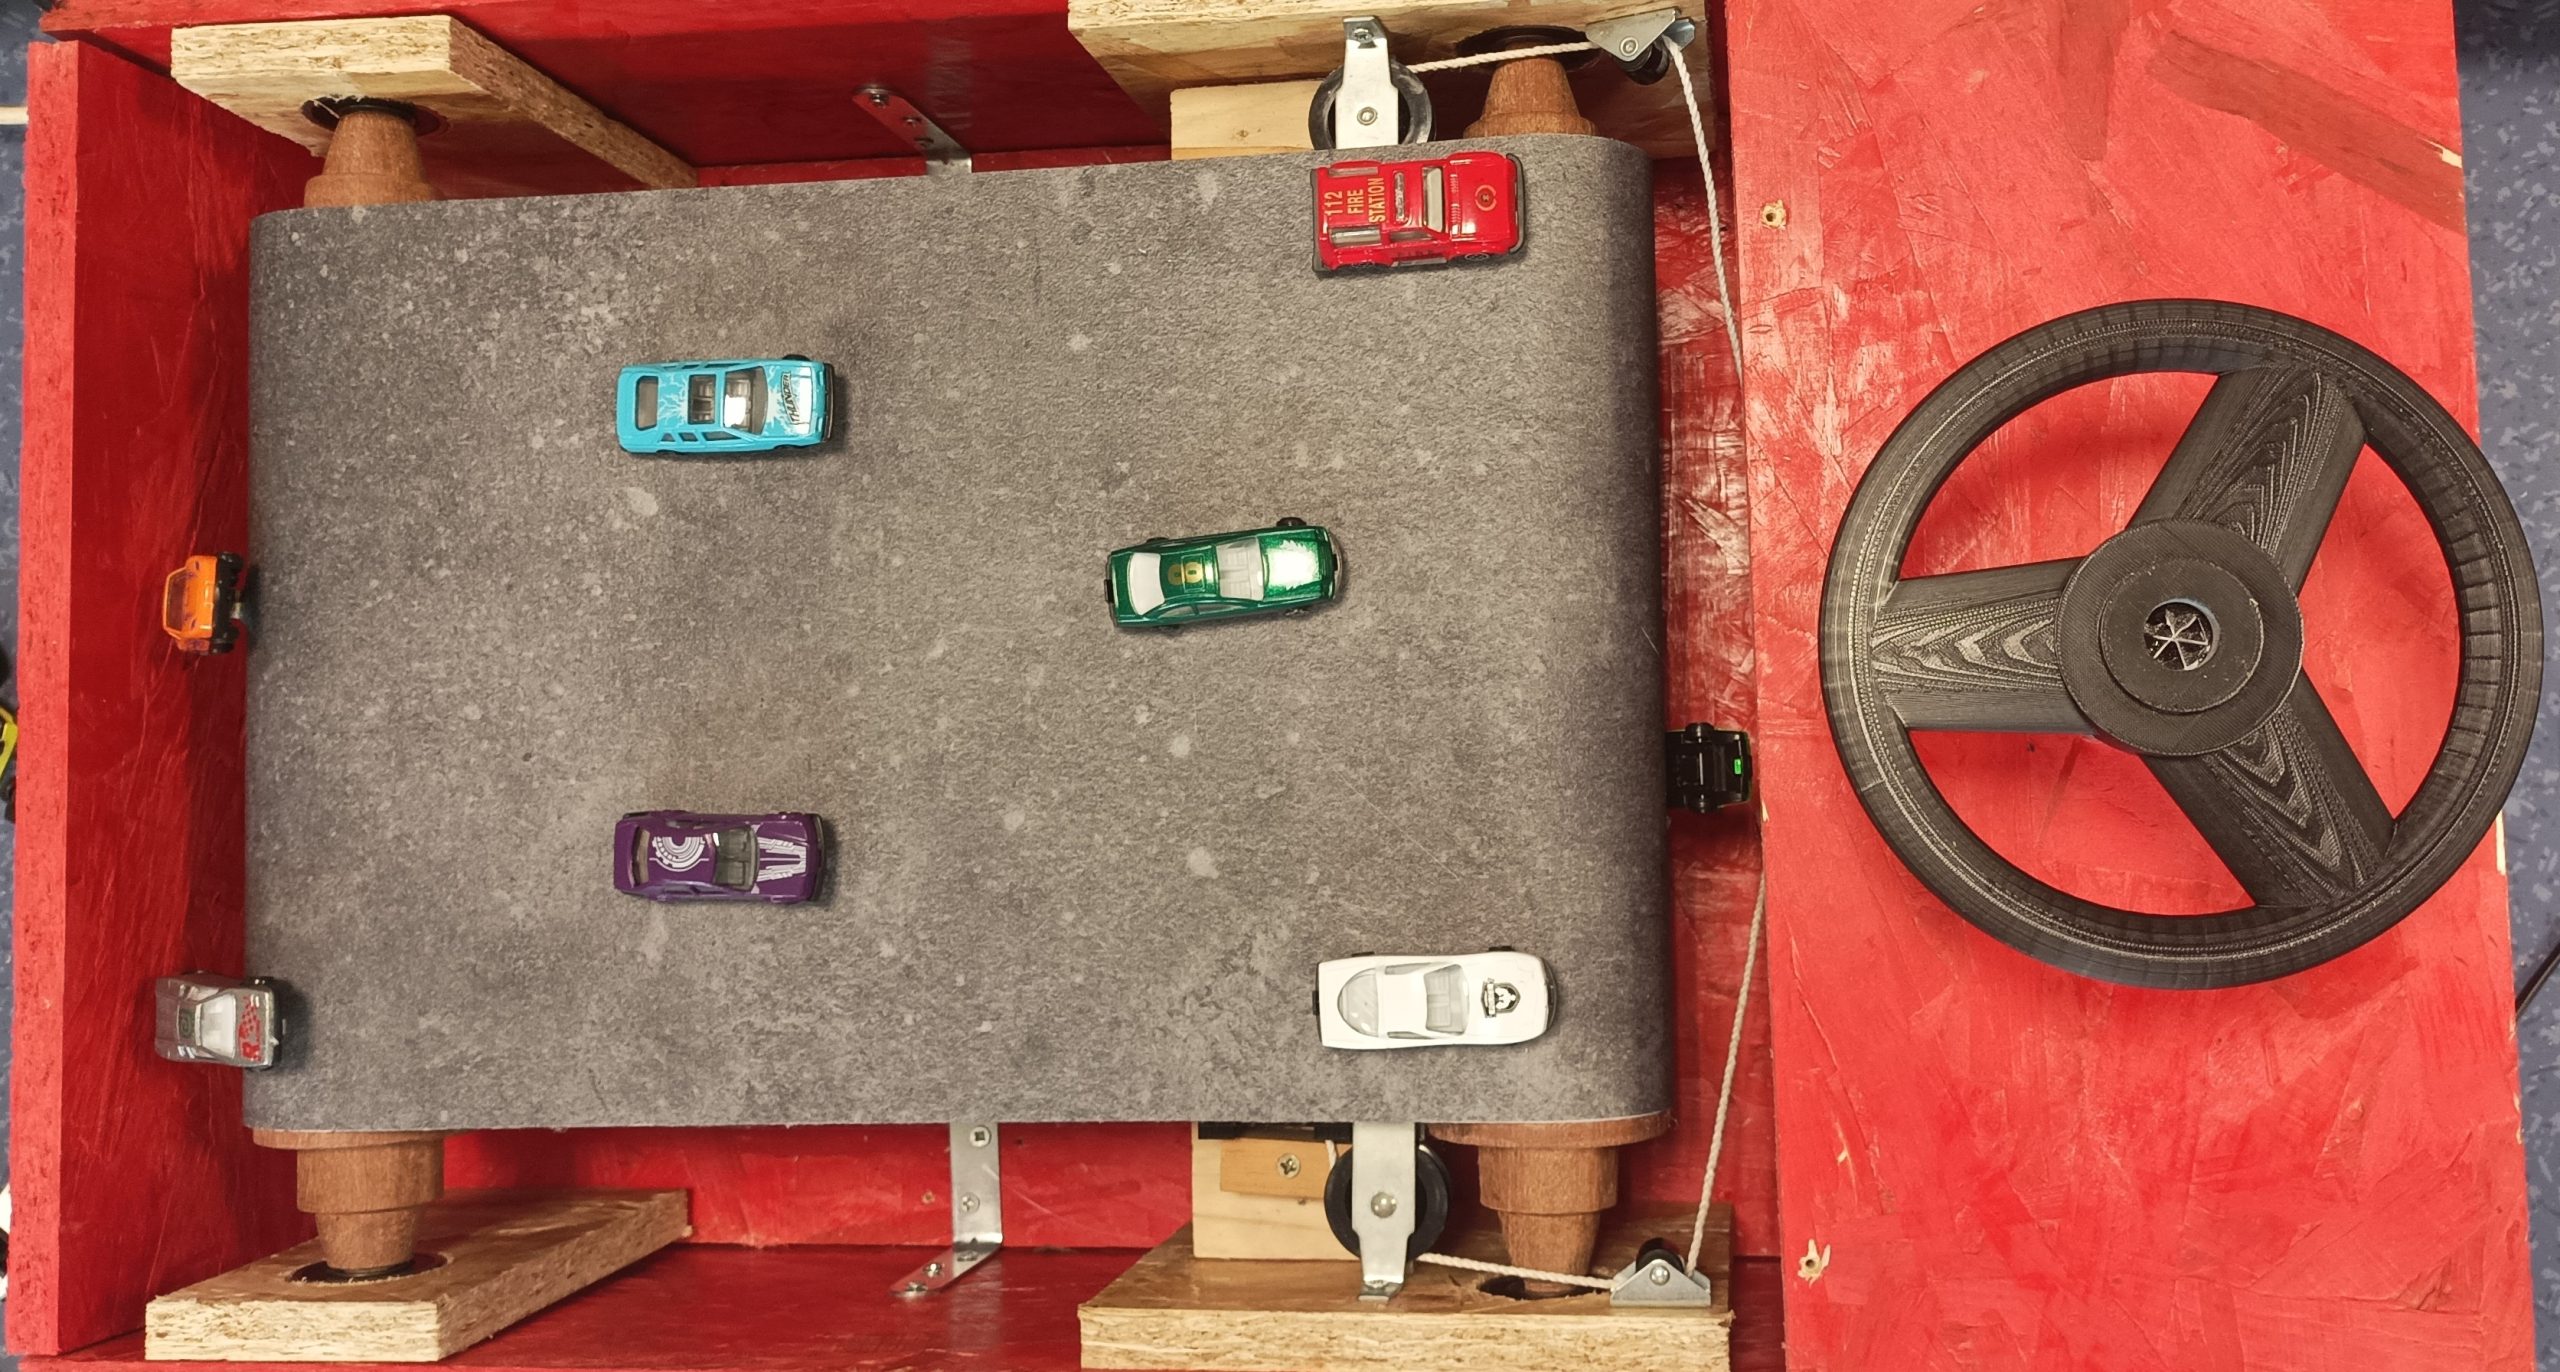
Tout d’abord, présentons nous brièvement, nous sommes trois étudiants de Peip2A qui aiment principalement la mécanique, les projets concrets et amusants mais qui possèdent un point faible la programmation et l’électronique. Nous avons donc choisi le projet “Jeu de voiture”, celui-ci semble assez simple, un tapis roulant actionné par un premier joueur qui entraine un pattern de voiture ainsi qu’une voiture pilote guidée par un volant. Le but pour le premier joueur est d’esquiver les voitures présentes sur le tapis et pour le deuxième joueur varie la vitesse pour faire perdre son coéquipier. Pour cela on s’est inspiré de cette vidéo et nous disposions de 100 heures pour réaliser ce jeu.


Les principaux éléments auxquelles nous devions réfléchir sont le tapis (matière, longueur et méthode de fixation), le système de commande pour la voiture pilote (volant, invisibilité,…) et enfin le design complet de la boîte pour que cette dernière soit transportable, démontable et ajustable par rapport à la tension du tapis.

Etapes

  1. Système tapis roulant

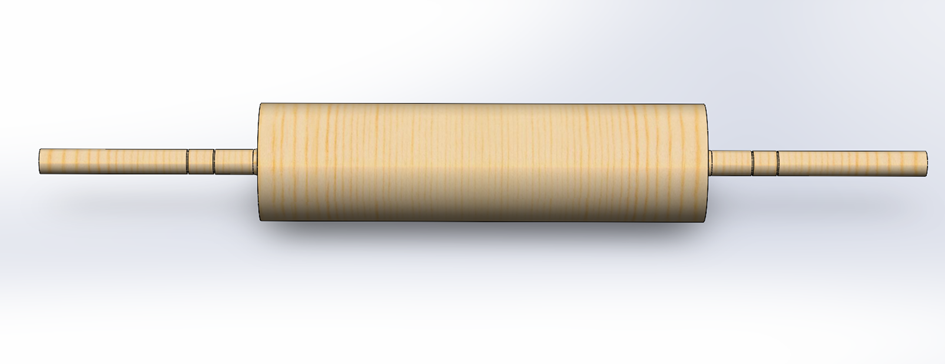
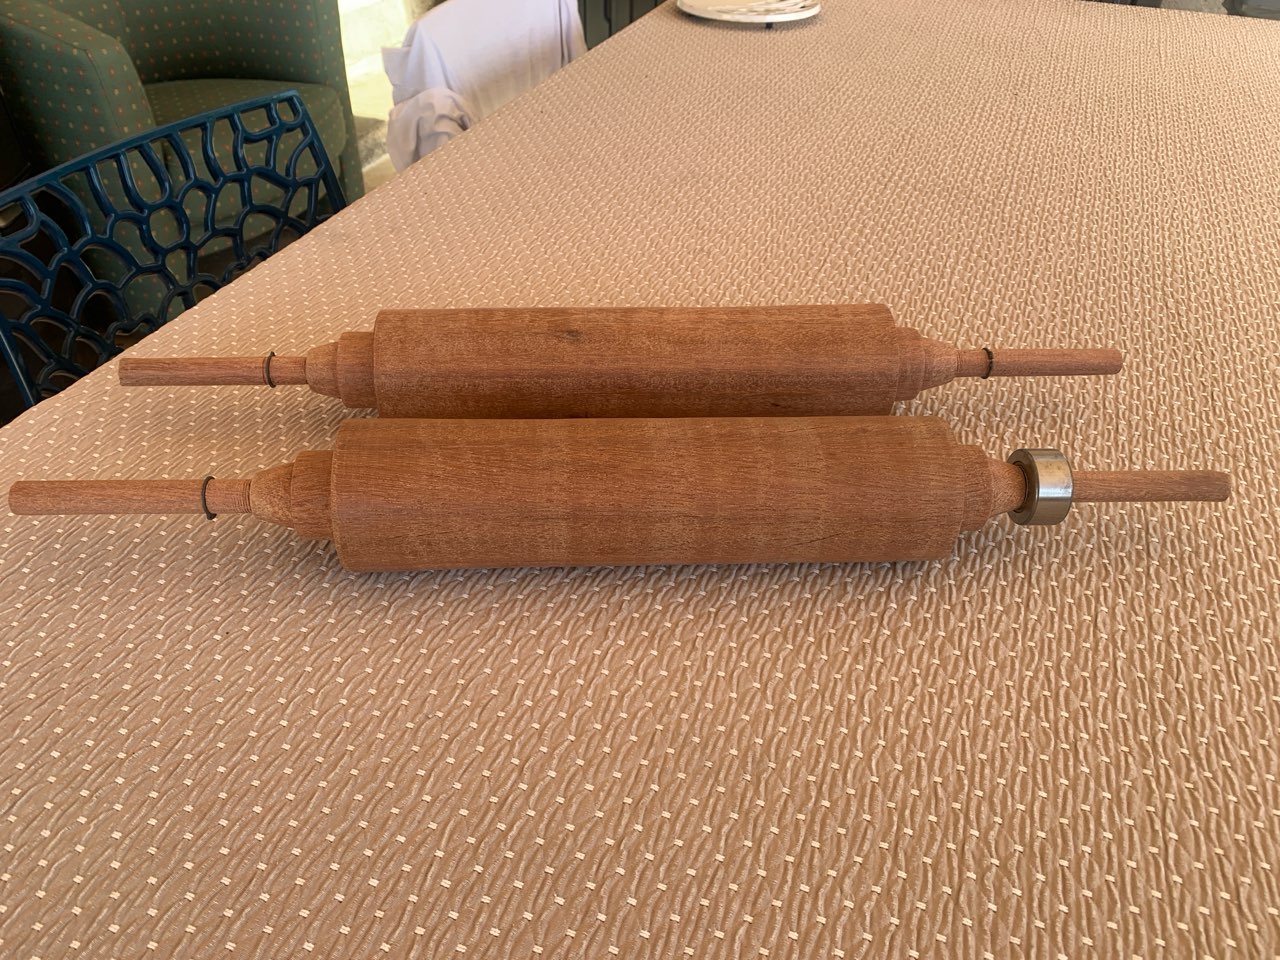
Pour commencer on a réfléchi à notre élément le plus important, le tapis et les cylindres qui engendreront son mouvement. On a réalisé le design des cylindres sur un logiciel de conception 3D, SolidWorks.

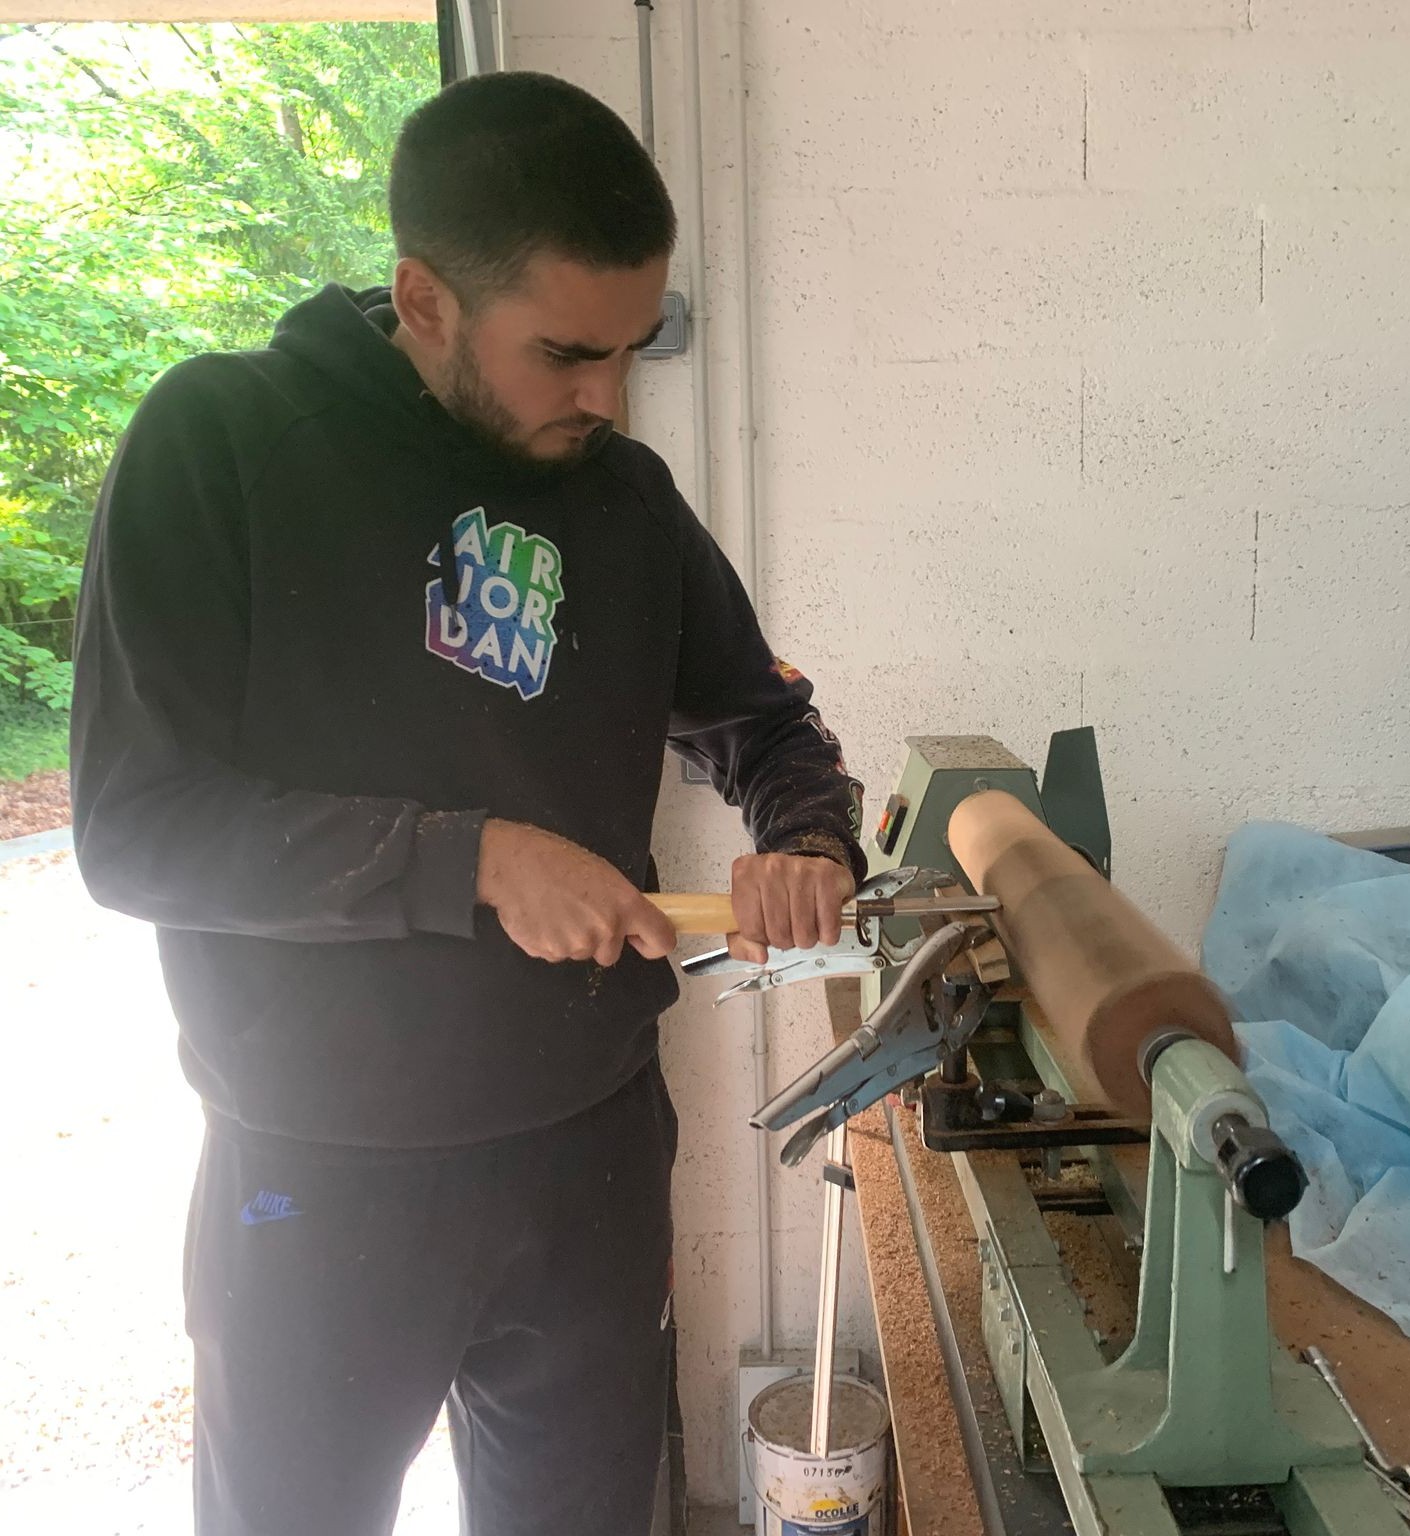
Ceci est la version finale, nous avions besoin d’un diamètre assez élevé pour avoir de l’espace entre les deux faces du tapis et fixer au besoin un système pour la voiture pilote. Le petit diamètre sur les cotés, nous nous le sommes imposés avec nos roulements mis à notre disposition. Le matériau le plus adapté à ce cylindre était le bois. Nous l’avons donc réalisé à base de bois exotique et à l’aide d’un tour à bois.

Pour le tapis, cette réflexion a été difficile car il nous fallait un matériau, facilement tendable, assez solide, mais aussi qui ne gêne pas la force magnétique pour le système de la voiture pilote. Nous avons donc fait des tests avec du caoutchouc mais celui-ci opposait une trop grosse résistance magnétique donc le choix s’est tourné vers un matériau plus fin, le pvc (plastique). Le tapis qu’on utilise est donc un revêtement de sol qu’on a adapté à notre système en terme de dimension (30cm de largeur, environ 1m de longueur). Une autre question est survenue, comment lier cette bande ? Pour cela nous avons réalisé une couture avec un fil de pêche pour obtenir une bonne rigidité.

2. Système voiture pilote

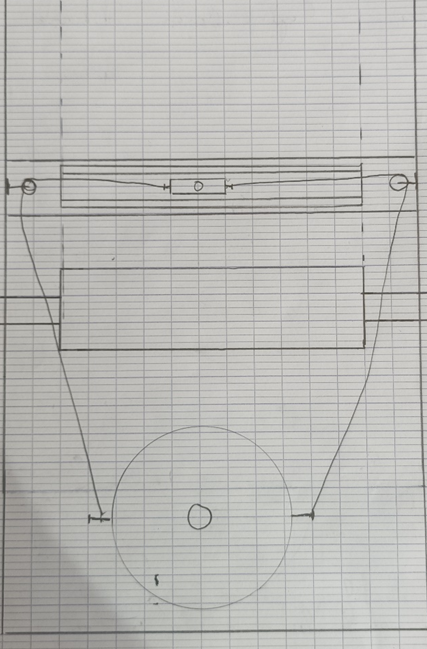
Pour diriger notre voiture pilote, nous voulions un système invisible au contraire de la vidéo de présentation où cette dernière est guidée par un fil visible. Pour cela nous sommes parti sur un aimant situé sous le tapis qui permet de guider la voiture à l’aide d’une plaque métallique située en dessous de celle-ci. On a effectué plusieurs tests et la solution qu’on a retenu est celle-ci:

Schéma du système voiture pilote

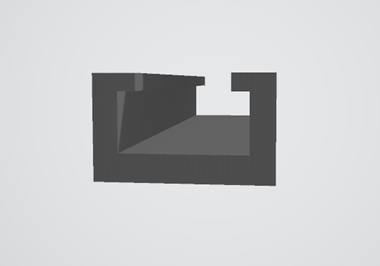
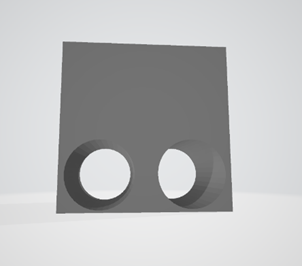
Ce système permet au volant (situé en bas du schéma) de guider le chariot aimanté à l’aide de fils. Pour cela on attache deux fils à un cylindre relié au volant qui ensuite, passent dans des poulies pour guider le chariot en translation. Pour concevoir le chariot et le rail, nous avons réalisé une impression 3D .

Ce système rail-chariot-poulie devait quant à lui respecter quelques conditions, tout d’abord, l’espace que nous disposons entre le tapis est d’environ 8cm, nous avions aussi une largeur d’une trentaine de centimètres imposée.

3. Design de la boîte

Pour concevoir la boîte de façon optimale, nous devions allier esthétique, maniabilité et respect du cahier des charges. Ce dernier étant: une largeur de tapis de 30 cm, une longueur de 40cm et l’espace pour le dispositif de la voiture pilote.

On a donc acheté des planches de l’épaisseur de nos roulements pour que ces derniers soient parfaitement encastrés dans notre bâti, de la peinture rouge pour rappeler le film de voiture assez connu “Cars”.

On a du réfléchir à quelque chose d’important le système de tension de notre tapis, car notre tapis peut se détendre au fil du temps avec le poids des voitures, donc nous avons décidé de fixer notre système de tapis roulant sur des planches amovibles.

Un dernier système qui devait être réfléchi est celui du volant car ce dernier est situé sur la boîte mais ne doit pas pouvoir bouger de haut en bas, nous avons décidé de le bloquer à l’aide de circlips et de rondelles.

Conclusion

Ce projet a été une très bonne expérience à la fois techniquement et humainement car ils nous a amenés à réfléchir ensemble à des solutions sans que cela ne soit trop dur à réaliser. Ce dernier fût très enrichissant et intéressant pour nous car on a pu mettre en œuvre nos connaissances théoriques pour trouver des solutions concrètes et les réaliser grâce aux moyens mis à notre disposition (impression 3D, commandes au près de fournisseurs spécialisés,…).

De plus créer un jeu de voiture est assez amusant car on souhaitait absolument le finir et pouvoir le tester.

Merci de nous avoir lu.

Pierre Rebin, Basile Blondeau, Loan Jollivet

Projet moteur Stirling

MOTEUR STIRLING

Bonjour à toutes et à tous, 

Nous sommes quatre étudiants, Elisa BORDEAU, Lili CHAUVIN, Kélian LE GUILLARD et Chloé DA SILVA en deuxième année du cycle préparatoire intégré (PeiP 2) à Polytech Angers. Nous avons eu l’opportunité de réaliser un projet d’ingénierie, destiné à mettre en pratique les compétences acquises durant ces deux années. Nous avons choisi de travailler sur la conception d’un moteur Stirling, un projet qui allie plusieurs disciplines, notamment la mécanique, les matériaux, l’énergétique, les fluides et les procédés de fabrication.  

Ce projet nous a particulièrement intéressés en raison du fonctionnement original et ingénieux du moteur Stirling, basé sur l’utilisation d’une différence de température pour produire un mouvement mécanique. Il nous a permis de relever un défi concret. 

Fonctionnement du moteur

Le moteur Stirling a été inventé en 1816 par le révérend écossais Robert Stirling. Il a été conçu comme une alternative aux moteurs à vapeur qui étaient sujets à des explosions. Le moteur convertit l’énergie thermique en énergie mécanique avec un système de détente et de compression de l’air chaud et de l’air froid, qui permet son fonctionnement. C’est à cela qu’on le reconnaît. 

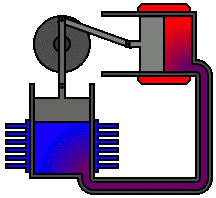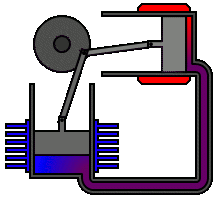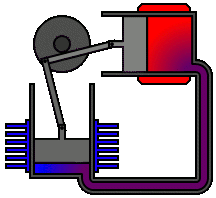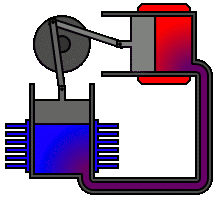
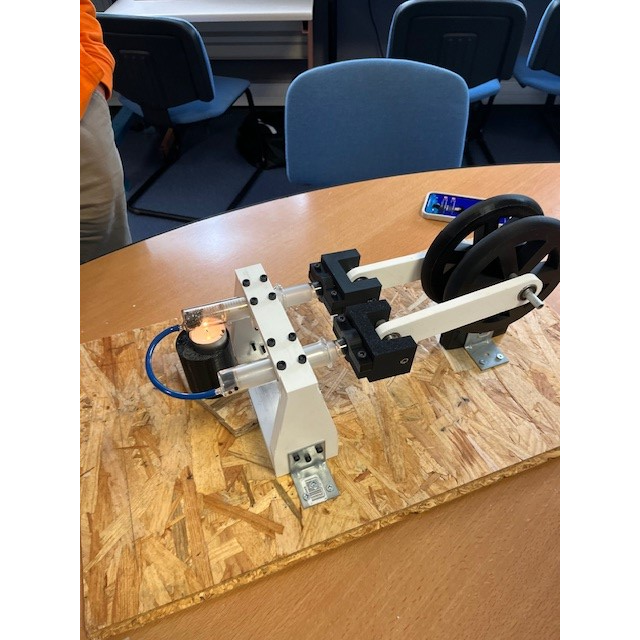
Il existe 3 types de moteurs Stirling : Alpha, Bêta et Gamma. Nous avons choisi le moteur alpha pour des raisons de simplicité. Pour le modèle Alpha, les sources chaudes et froides sont reliées à un tube dont les extrémités sont équipées de pistons eux-mêmes reliés à une roue d’inertie. Sur le papier il avait plus de chances de fonctionner. 

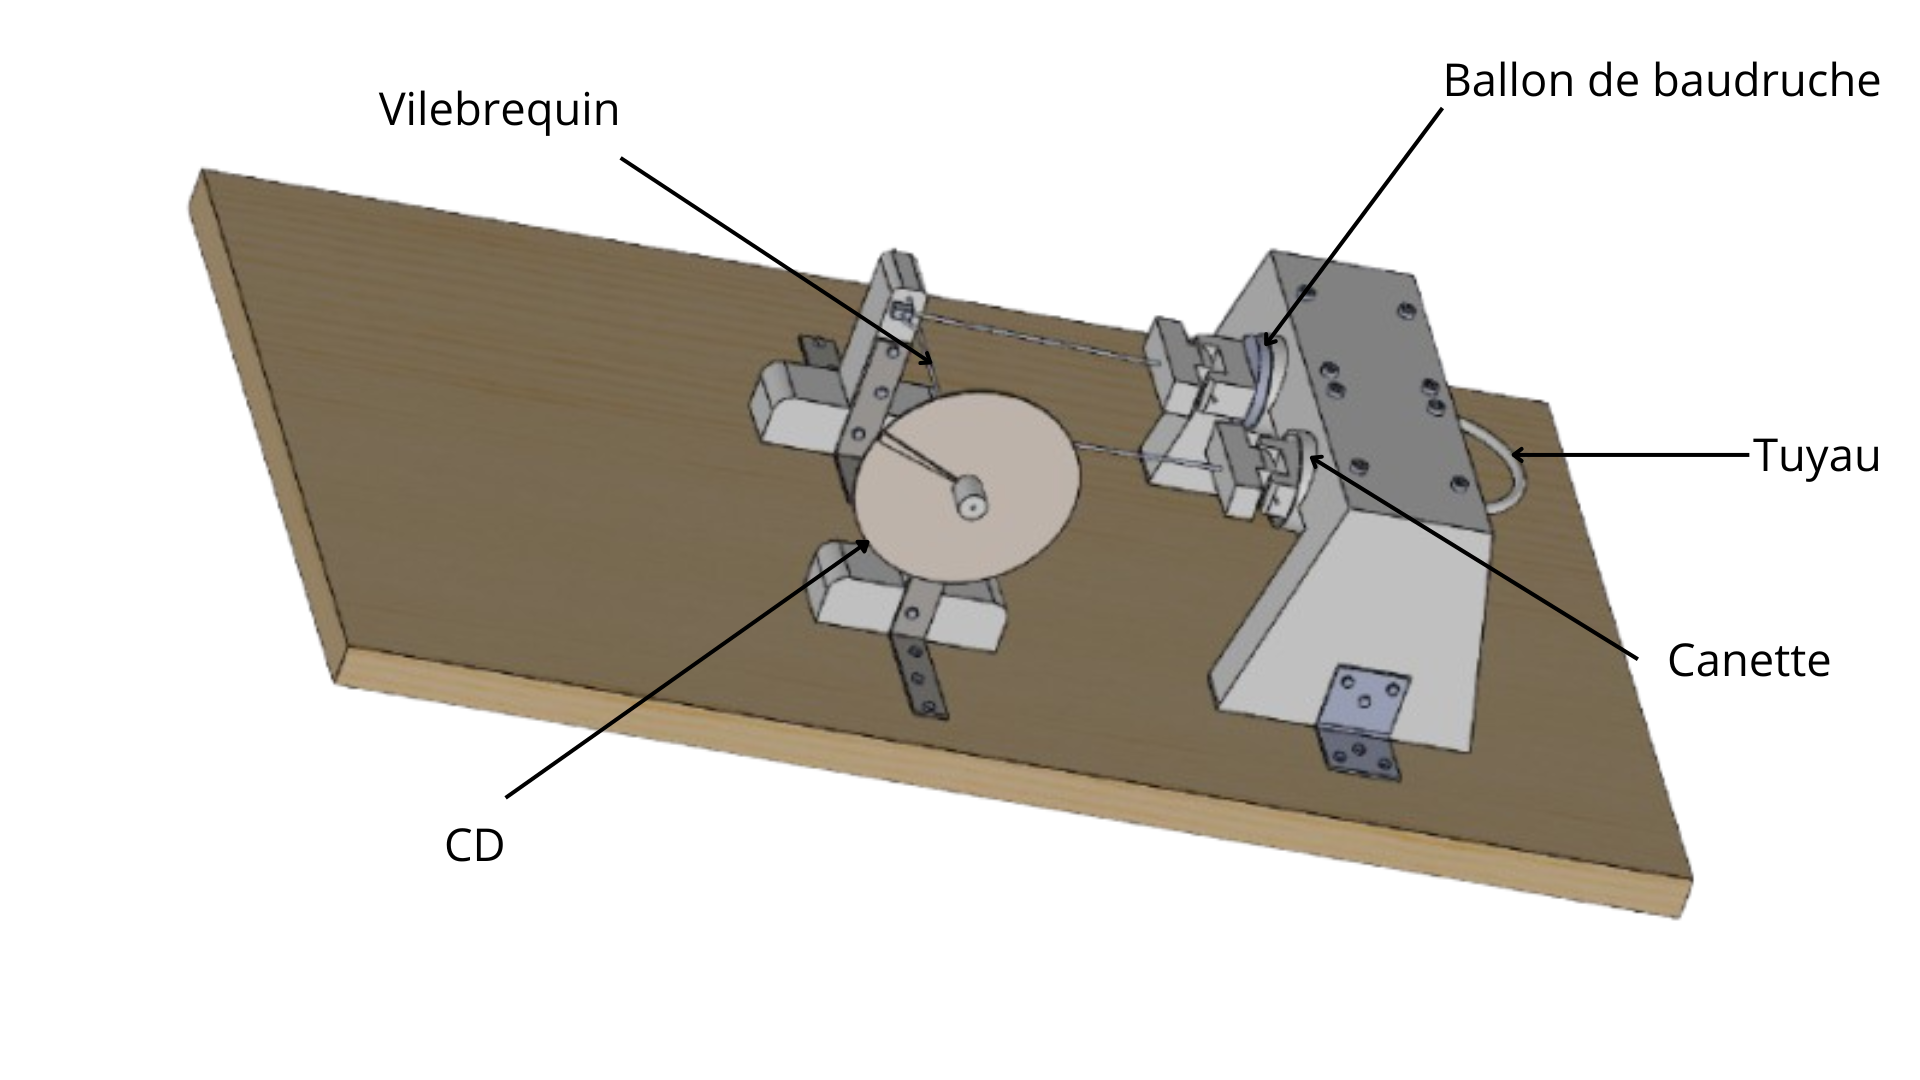
Le moteur fonctionne grâce à une source de chaleur, c’est pourquoi nous plaçons une bougie sous une canette. L’air est chauffé, il se dilate, ce qui permet au ballon de se gonfler. Ensuite, l’air chaud est amené vers une autre canette qui est froide grâce à un tuyau. La canette froide se remplit d’air, le ballon se gonfle à son tour et celui de la source chaude se dégonfle. Les deux ballons sont reliés à un vilebrequin à l’aide de deux tiges. Quand un ballon se gonfle, l’autre se dégonfle. Cette variation entraîne le vilebrequin et donc la rotation du CD en continu. 

Notre travail

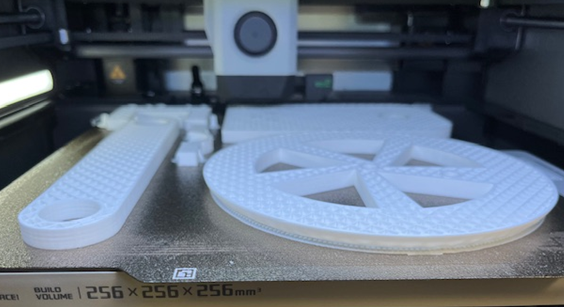
Nous avons d’abord commencé par réaliser un moteur Stirling avec des seringues car nous avons repris le projet de l’an passé étant donné que le groupe précédent n’avait pas réussi à le faire fonctionner. Après avoir analysé leur projet, nous avons décidé de modifier certaines pièces pour les rendre plus légères, plus stables et plus adaptées. On a donc fait une conception CAO de notre nouveau moteur, pièce par pièce, puis les assembler toutes ensemble.

Jusque-là tout allait bien, la simulation en CAO fonctionnait parfaitement. Nous allions passer à la partie la plus intéressante de notre projet : la fabrication du moteur.

.

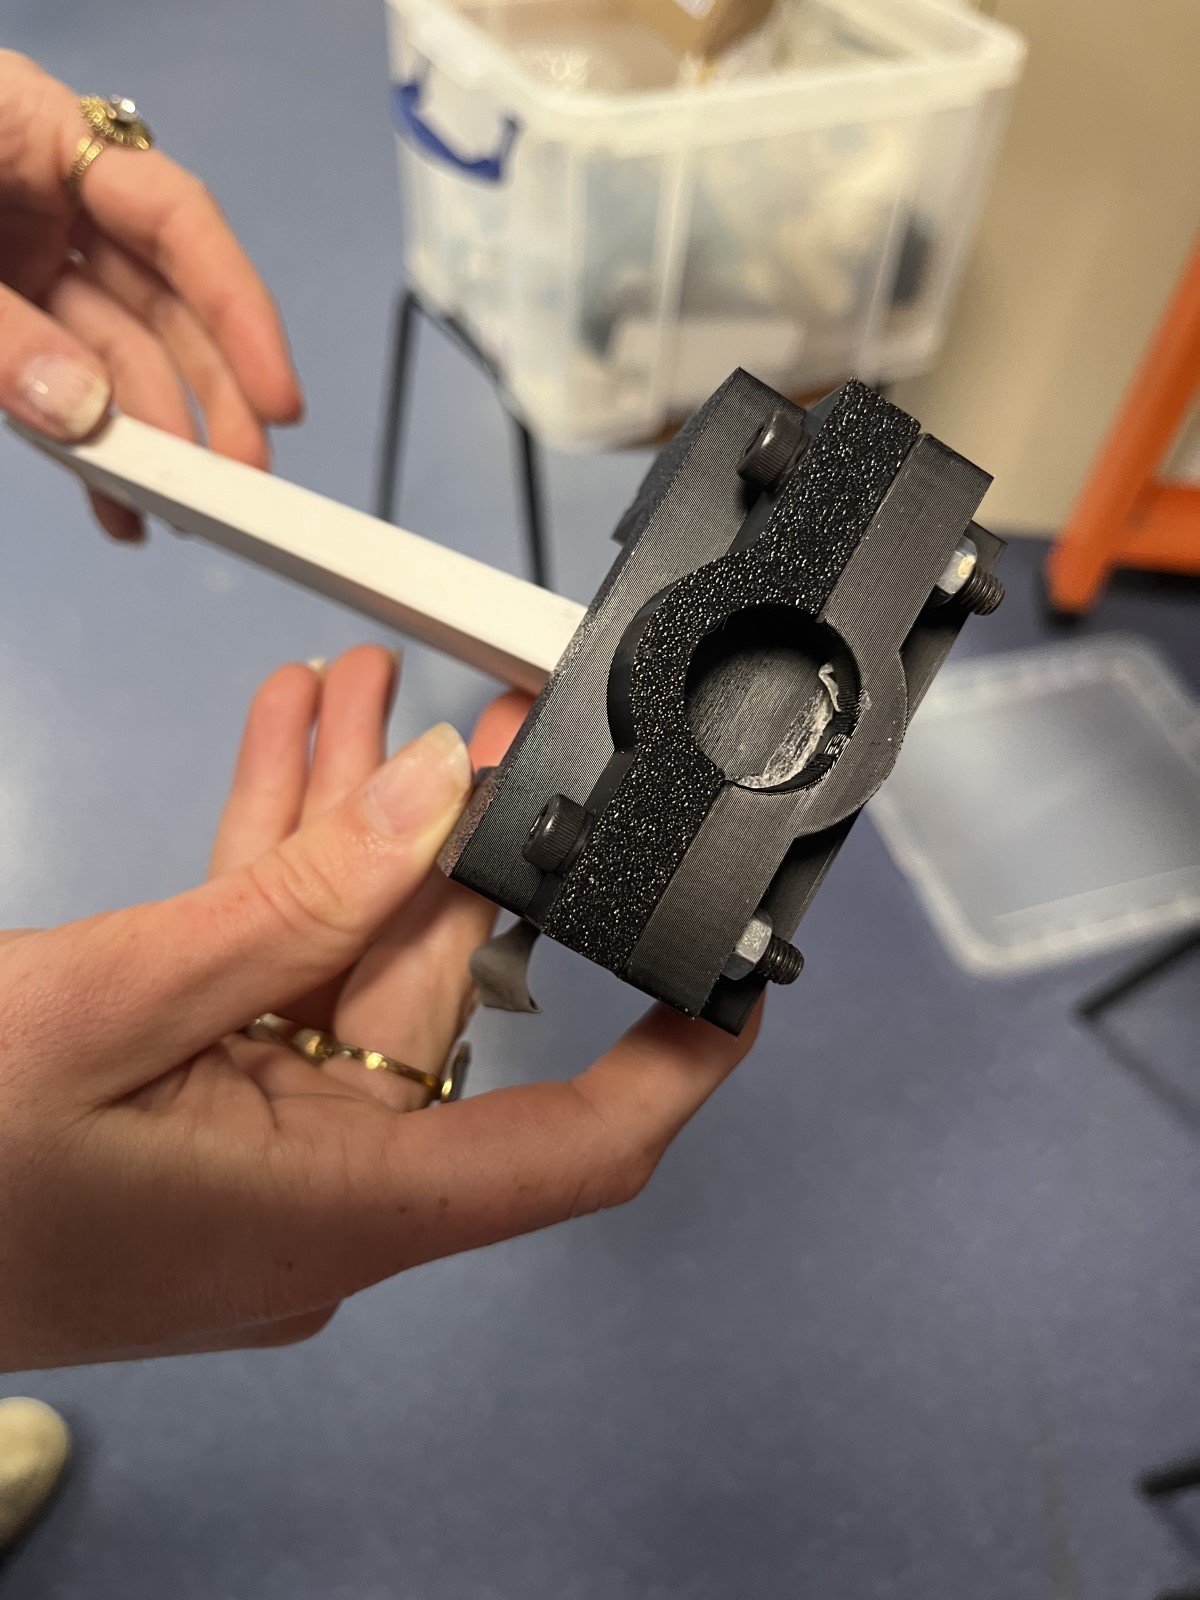
Après avoir imprimé nos pièces, nous les avons assemblées entre elles. Mais malheureusement, lorsque le moment est venu de tester notre moteur, il ne fonctionnait pas.  

Pour essayer de le faire fonctionner et réduire tous les frottements possibles, nous avons : 

  • Changé le support de roues pour le mettre plus bas 
  • Mis de l’huile dans les seringues pour limiter les frottements 
  • Resserré l’ajustement des axes 
  • Changé les roulements  
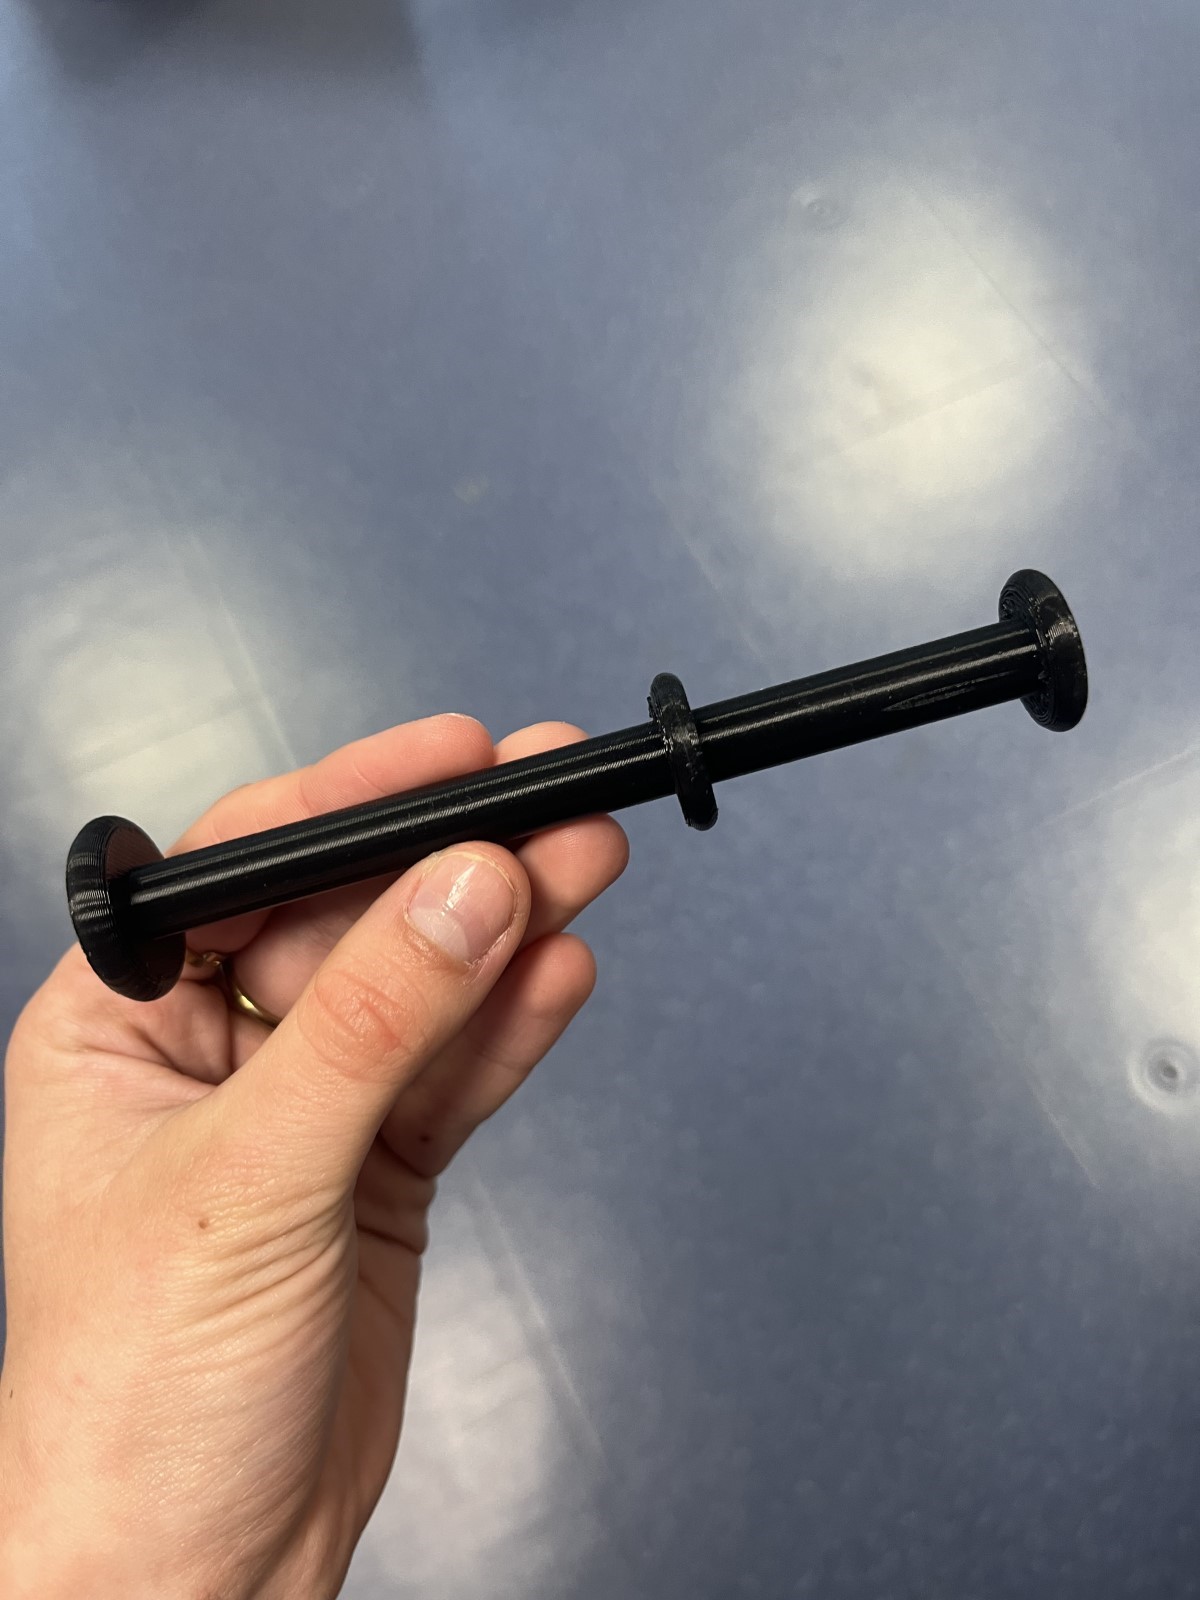
  • Imprimé une tige pour remplacer l’intérieur de la seringue 

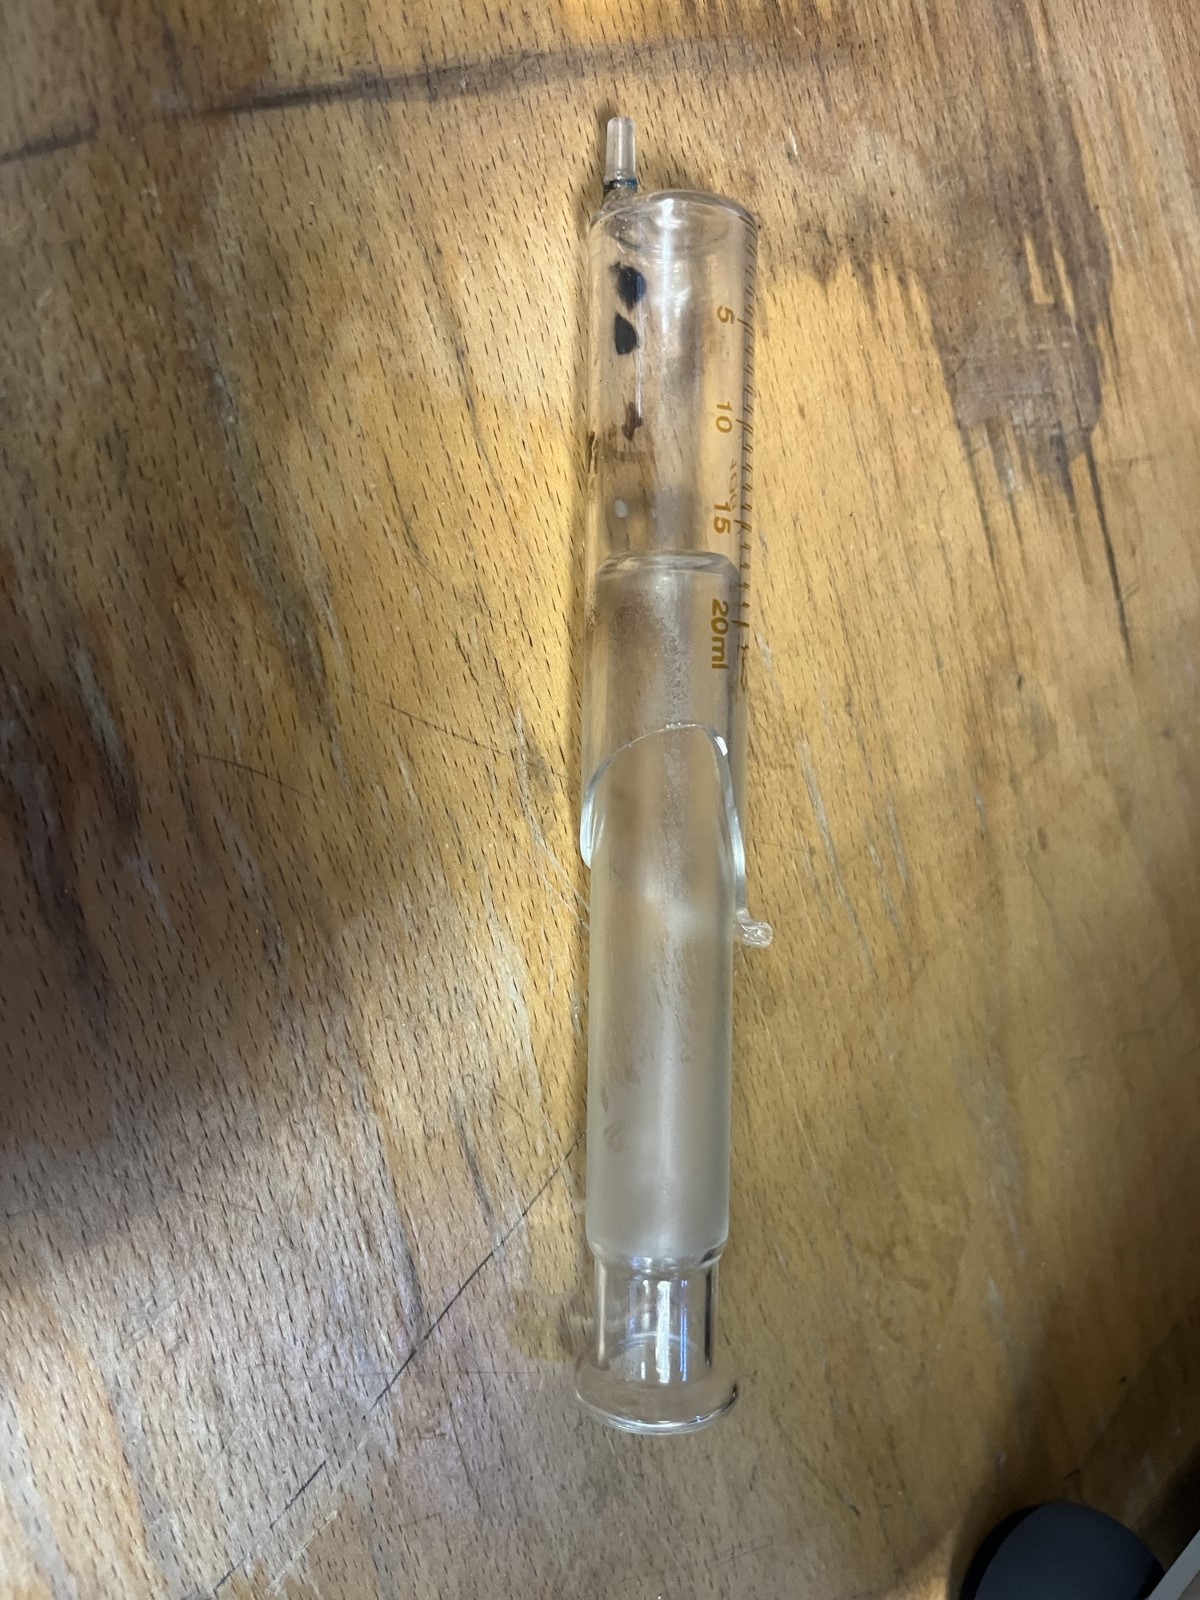
Une seringue s’est malencontreusement cassée à moins de deux semaines de la fin du projet et il était donc impossible d’en recommander une en raison des délais de livraison des commandes.  

Deuxième conception

Nous avons donc dû changer nos plans. Après avoir étudié plusieurs autres solutions, nous avons choisi de réaliser une nouvelle conception du moteur en remplaçant les seringues par un ballon fixé sur une canette. Nous avons remplacé les bielles et les roues par des tiges en acier, et créé une nouvelle pièce en CAO pour relier le ballon à la tige. Comme il nous restait peu de temps, nous avons dû trouver des pièces disponibles rapidement. La roue a été remplacée par un CD, dans lequel une pièce a été ajoutée au centre pour permettre le passage du vilebrequin qui entraîne la rotation.  Cependant, le fonctionnement du moteur reste le même : il utilise deux canettes, l’une est chauffée par une source comme une bougie, et l’autre reste froide. 

Nous avons assemblé le nouveau moteur. A cette étape, le moteur fonctionnait manuellement. Mais il ne tournait pas avec la bougie. Nous avons refait le vilebrequin pour mieux refaire les angles et raccrocher les canettes avec les tiges en acier pour une meilleure fixation mais il ne fonctionne toujours pas.

Finalité du projet

Tests finaux

Après tous ces essais et ces changements, notre deuxième prototype n’a malheureusement pas fonctionné. Le problème vient probablement de la fixation des tiges et des ballons qui se gonflent difficilement.

Ce que nous n’avons pas pu réaliser 

Pour l’objectif final de notre projet, nous avions l’idée de placer un mini générateur d’électricité sur la roue afin de convertir l’énergie mécanique en énergie électrique pour allumer une LED. Cependant, à cause de tous ces problèmes rencontrés, nous avons perdu du temps. Nous n’avons donc pas pu le réaliser. 

Conclusion

Nous avons beaucoup apprécié travailler sur ce projet durant une centaine d’heures, et essayer de trouver des solutions et relever des défis. Ce projet nous a permis de nous initier au travail d’ingénieur. 

Nous remercions Adel HADDAD, notre professeur référent du projet pour son aide et ses conseils, Sébastien LAGRANGE de nous avoir attribué ce projet, Boris RAYER pour son aide au Fablab et toutes les personnes qui nous ont aidées de près ou de loin dans la réalisation de ce projet. 

Merci également de nous avoir lus jusqu’ici. 

Kelian Le Guillard, Lili Chauvin, Chloé Da Silva et Elisa Bordeau

Banc de casse trombone

Banc de casse trombone

‘Paper Clipper’

Présentation :

Bonjour à tous, nous sommes trois étudiants en deuxième année de Peip à Polytech Angers et nous avons choisi le projet du banc de casse trombone comme projet de fin d’année.

Pourquoi :

Tous les trois, nous n’avions pas vraiment d’appétence pour tout ce qui est informatique et nous avons donc logiquement choisi un projet avec ce qui nous semblait avoir le moins de code possible. Ce qui nous importait surtout était de faire le projet ensemble car entre amis, c’est toujours plus agréable et stimulant de travailler. Sur ce projet nous avons su travailler ensemble pour trouver des solutions aux problèmes rencontrés. La clé de la réussite de notre projet a été la communication. 

Quel était le cahier des charges :

Ce n’est pas la première fois que ce projet est présenté et, les années précédentes, il n’avait pas totalement abouti. Le défi à relever était donc de réussir à réaliser et rendre fonctionnel un prototype de banc de casse trombone tout en nous inspirant de ceux fait précédemment. Il nous était demandé de réaliser un appareil capable de casser des trombones de façon autonome, facile et qui était aussi capable de détecter la rupture du trombone.

Conception :

Nous avons tout d’abord imaginé la boîte qui accueillera le moteur, tous les différents câbles et la carte de programmation. À l’aide d’un logiciel de CAO, nous avons mis au point, après quelques tests et essais infructueux, un boîtier à notre convenance. Nous l’avons ensuite agrémenté de crénelages grâce à une fonction publique présente sur le logiciel de CAO. C’est dans l’objectif de pouvoir  assembler les différentes pièces du bâti sans colle (grâce à un jeu négatif). Il nous tient à cœur de concevoir une pièce arrondie pour suivre la forme circulaire décrite par le servomoteur. Comme la découpeuse laser coupe uniquement des plaques de bois planes, il a fallu réfléchir longtemps à comment plier du bois pour qu’il puisse épouser la forme arrondie souhaitée. En observant ce qui avait été fait avec des modèles d’exposition, nous nous sommes rendu compte qu’en coupant de petites lignes parallèles, le bois était capable de se plier sous la contrainte. C’est donc ce que nous avons fait en réalisant une grande pièce qui vient prendre les courbes du demi-cercle.

Pièce entourant le demi cercle du boitier avec les rainure pour plier la pièce

Vue d’une des premières versions du boitier sans bouton ou écran

Programmation :

Une fois le boîtier réalisé, nous nous sommes lancés dans la programmation Arduino du servomoteur ainsi que celle de l’écran. La carte Arduino est l’élément qui pilote tout notre projet. Au début nous avons essayé d’autres cartes qui était plus complètes qu’une carte Arduino comme par exemple une carte plus puissante avec un écran directement intégré. Mais malheureusement nous avons trouvé que très peu d’informations sur cet écran et n’avons pas réussi à le faire fonctionner comme nous le souhaitons. Nous avons donc opté pour un écran dirigé par de l’Arduino. L’écran nous permet d’afficher le nombre de tours et la détection ou non  du courant. Une LED s’allume lorsque le trombone se casse. Enfin, nous pouvons lancer le moteur grâce à un bouton poussoir. Cela ne fut pas de tout repos car il a fallu être capable de tout faire passer sur une carte Arduino. Afin de démultiplier la masse (port GND) et l’alimentation (port VCC) il a fallu également utiliser des Wagos qui permettent de créer plusieurs sorties à partir d’une seule entrée. Pour les LED, nous avons utilisé une carte de prototypage qui nous a permis de créer un seul et même circuit sur laquelle nous avons soudé directement les éléments comme les LED, la liaison pour la masse et la liaison entre les différents pins de la carte Arduino et de la résistance.  

Un autre gros défi de la partie programmation à été de réussir la détection de la casse du trombone. Pour cela, nous avons utilisé des pinces crocodiles que nous attachons au trombone, le courant peut alors circuler dans le trombone et dans le câblage que nous avons réalisé en parallèle. Lorsque le trombone se casse, le courant ne peut plus circuler et grâce au code Arduino, nous allons pouvoir arrêter le moteur.

Attache Wago

Exposition du câblage à l’intérieur du boitier

Fixation du trombone : 

L’étape d’après était la fixation du trombone au moteur et au support afin de contraindre le trombone comme cela nous est demandé. Nous avons longtemps réfléchi à une façon efficace et pratique de le fixer. Pour cela, nous avons réalisé un grand nombre de prototypes avant de trouver l’attache idéale. L’attache du trombone va donc se faire grâce à deux pièces, une fixée au moteur et l’autre au bâti :

Pour attacher la seconde partie du trombone, nous avons imaginé une tige avec un socle à visser sur le bâti. Cette tige monte jusqu’au moteur et grâce à son extrémité en forme de U nous pouvons glisser la petite boucle du trombone dans la fente.

Pour la fixation au moteur, nous avons utilisé les petits trous présents sur les pales du moteur pour y insérer les petits picots présents quant à eux sur la pièce à fixer sur le moteur. Elle est composée d’un support et d’une fente afin d’y mettre et immobiliser la grande boucle du trombone.

Exposition des différents essais prototypes d’attache de la grande boucle du trombone au niveau servomoteur

Exposition des différents essais prototypes d’attache de la petite boucle du trombone

Dans l’objectif de la présentation et pour ajouter un côté ludique, nous avons décidé d’ajouter deux LED qui clignotent successivement lorsque le nombre de cycles est pair ou impair. L’idée étant de faire deviner à l’utilisateur le nombre de cycles que tiendra le trombone et si celui-ci sera pair ou impaire. Nous avons aussi réalisé en CAO puis imprimé grâce à la découpeuse laser une poubelle pour pouvoir y mettre les trombones cassés. 

Petite poubelle pour stocker les déchets de trombone

Ecran afficheur et LED en fonctionnement

Dernières améliorations…

Nous avons ensuite cherché à améliorer le système de conduction. Pour cela, nous avons imaginé utiliser du ruban adhésif en aluminium qui se fixera directement sur les broches de notre support (au niveau de l’extrémité en U ) afin d’éviter d’utiliser une des deux pinces crocodiles. Pour relier le système de détection du courant à l’aluminium, nous avons fixé un fil qui monte derrière la grande tige et qui est relié à l’aluminium. Cela rend le visuel plus épuré et donc plus propre comme on peut le voir ci-dessous.

Résultat final du banc de casse trombone

Conclusion :

Au final, nous avons réussi à terminer le projet, dans les temps, et avec un résultat final au-dessus de nos attentes à tous. La machine fonctionne et casse des trombones. Grâce à elle on peut prendre un grand nombre de mesures sur un large panel de trombones et ainsi remplir les attentes du projet. En effet, le banc de casse trombone doit mesurer la fatigue des trombones selon un certain type de contrainte exercée dessus. Grâce aux premières mesures effectuées, nous avons pu établir une courbe de tendance selon le type de trombone testé. Nous pouvons voir un exemple de courbe ci-dessous.

Courbe obtenue sur Matlab pour modéliser la répartition du nombre de cycle avant la rupture du trombone.

Vidéo de notre banc de casse trombone en action !!

Réalisé par : Mael Lancelot, Nathan Guillemot et Victoire Arnauld

Chord Player

Tu ne sais pas quoi faire de tes pieds ? Tu aimes la musique ? Alors ce projet est FAIT pour toi 🫵!

Nous sommes Nathan Gallerand et Antonin Roziere, deux étudiants en deuxième année de cycle prépa à Polytech Angers et nous avons révolutionné le monde de la musique moderne.

Le projet

L’objectif était simple : créer un boîtier à deux boutons, pour jouer des accords avec le pied, et une page web pour saisir les accords, changer l’instrument, la tonalité, l’octave.

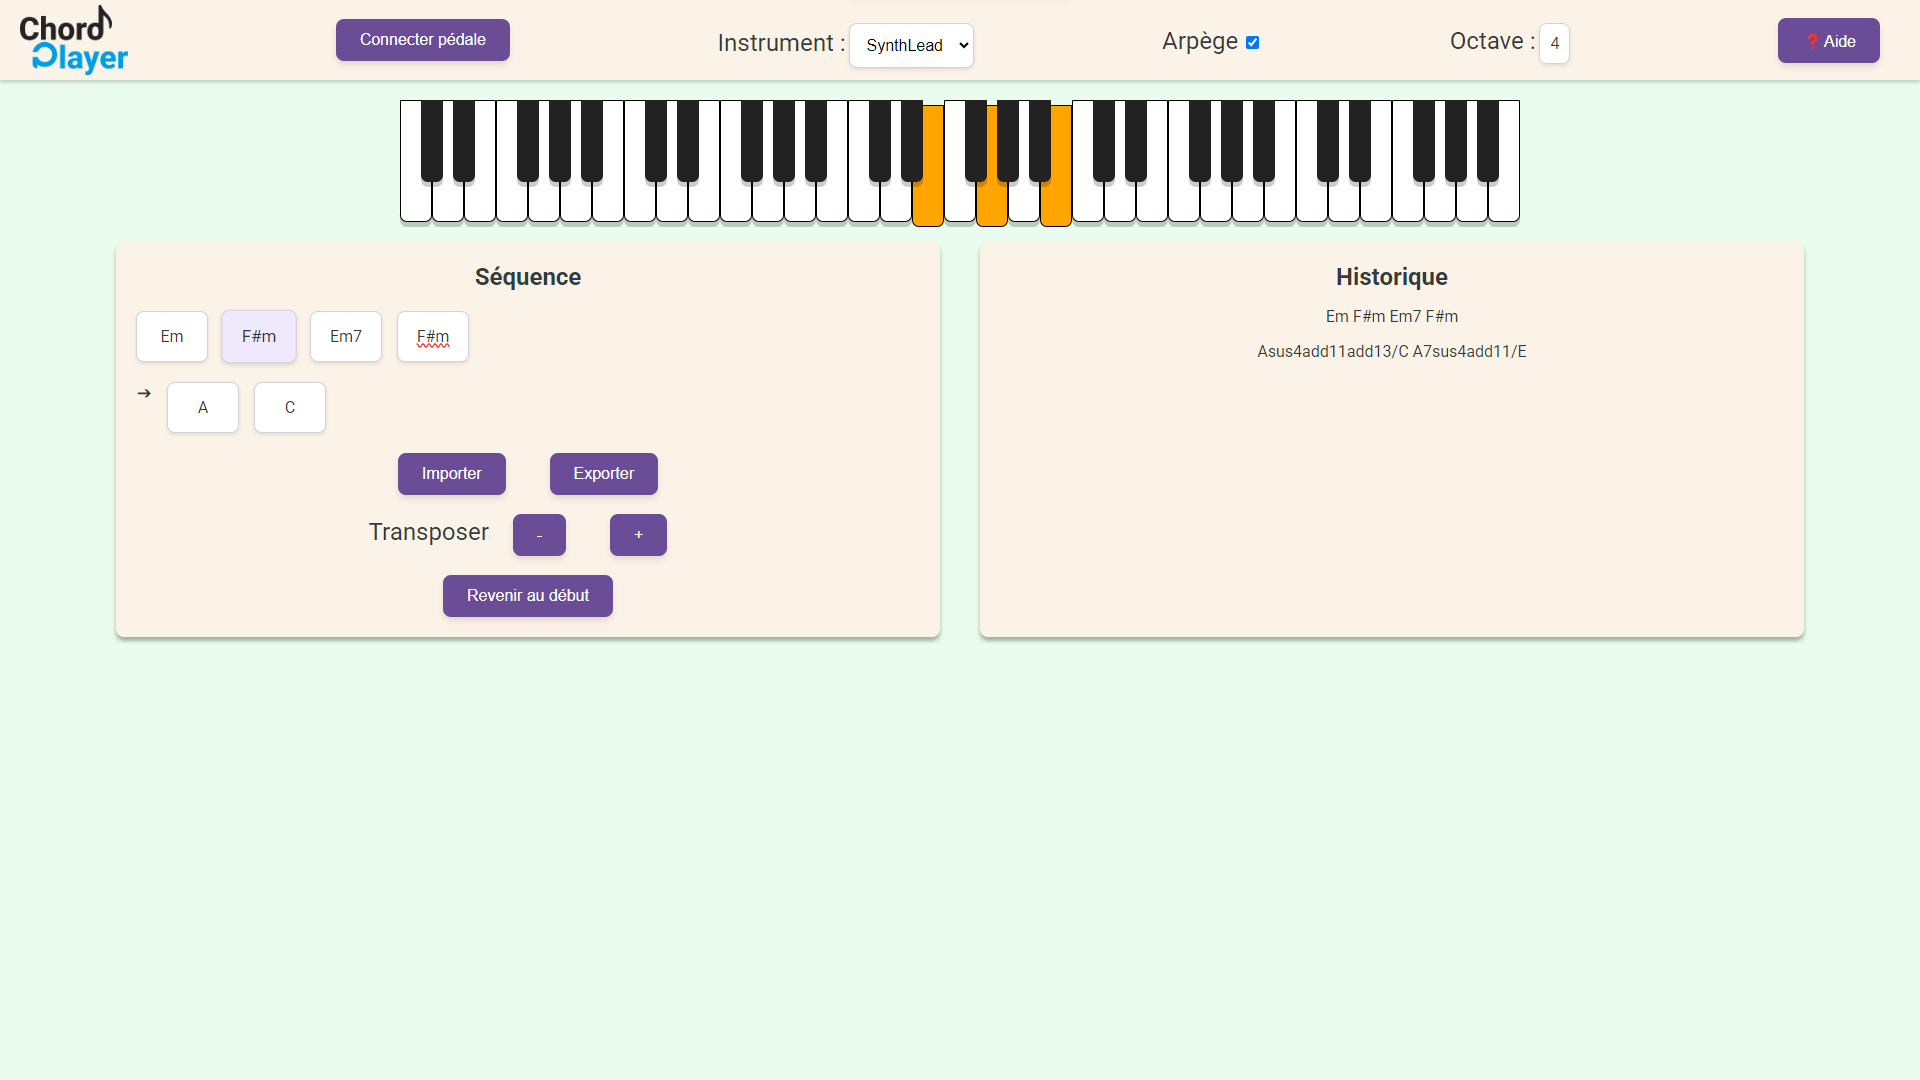
Voici notre page :

CLIQUEZ POUR VOIR PLUS GRAND (on voit rien là)

Nous avons tenu à ce que le visuel soit clair et en même temps esthétiquement attrayant. Il faut préciser qu’il s’agit d’un intermédiaire pour communiquer avec la pédale (boîtier).

  • Les notes de l’accord brilleront de mille feux sur ce magnifique Piano dont le design a été tiré du mythique Yamaha DX7.
  • Nous proposons une large liste de sons pour que VOUS puissiez jouer ce que VOUS voulez avec l’instrument de VOTRE choix :
  • Un voyage à Mexico ? Pas besoin de prendre l’avion, choisissez “Guitare” dans le menu déroulant et avec l’option “Arpèges“, vous jouerez tel le plus sexy des chefs de cartel de Tijuana.
  • Envie de jouer du synthé comme Bob Marley ? Laissez-vous guider par le son envoutant de notre instrument “SynthLead“.
  • Première fois sur le site ? Pas de panique ! Cliquez sur “Aide” en haut à droite, et les réponses à TOUTES vos questions seront sous vos yeux (en fait ça sera pas exactement “sous” vos yeux car ça va dépendre de votre taille, de votre assise et de l’écran sur lequel vous êtes car par exemple sur les PC fixe DELL de la salle E13 de Polytech, vous allez plutôt être sur du +1 ou +2cm au dessus de votre regard si vous faites 1m70 mais vous avez compris l’expression).
  • Les accords que vous venez de jouer ont mystérieusement disparu ? Pas grave ! Grâce à notre section “Historique“, vous pourrez retrouver les accords que vous avez précédemment importés !

Boitier :

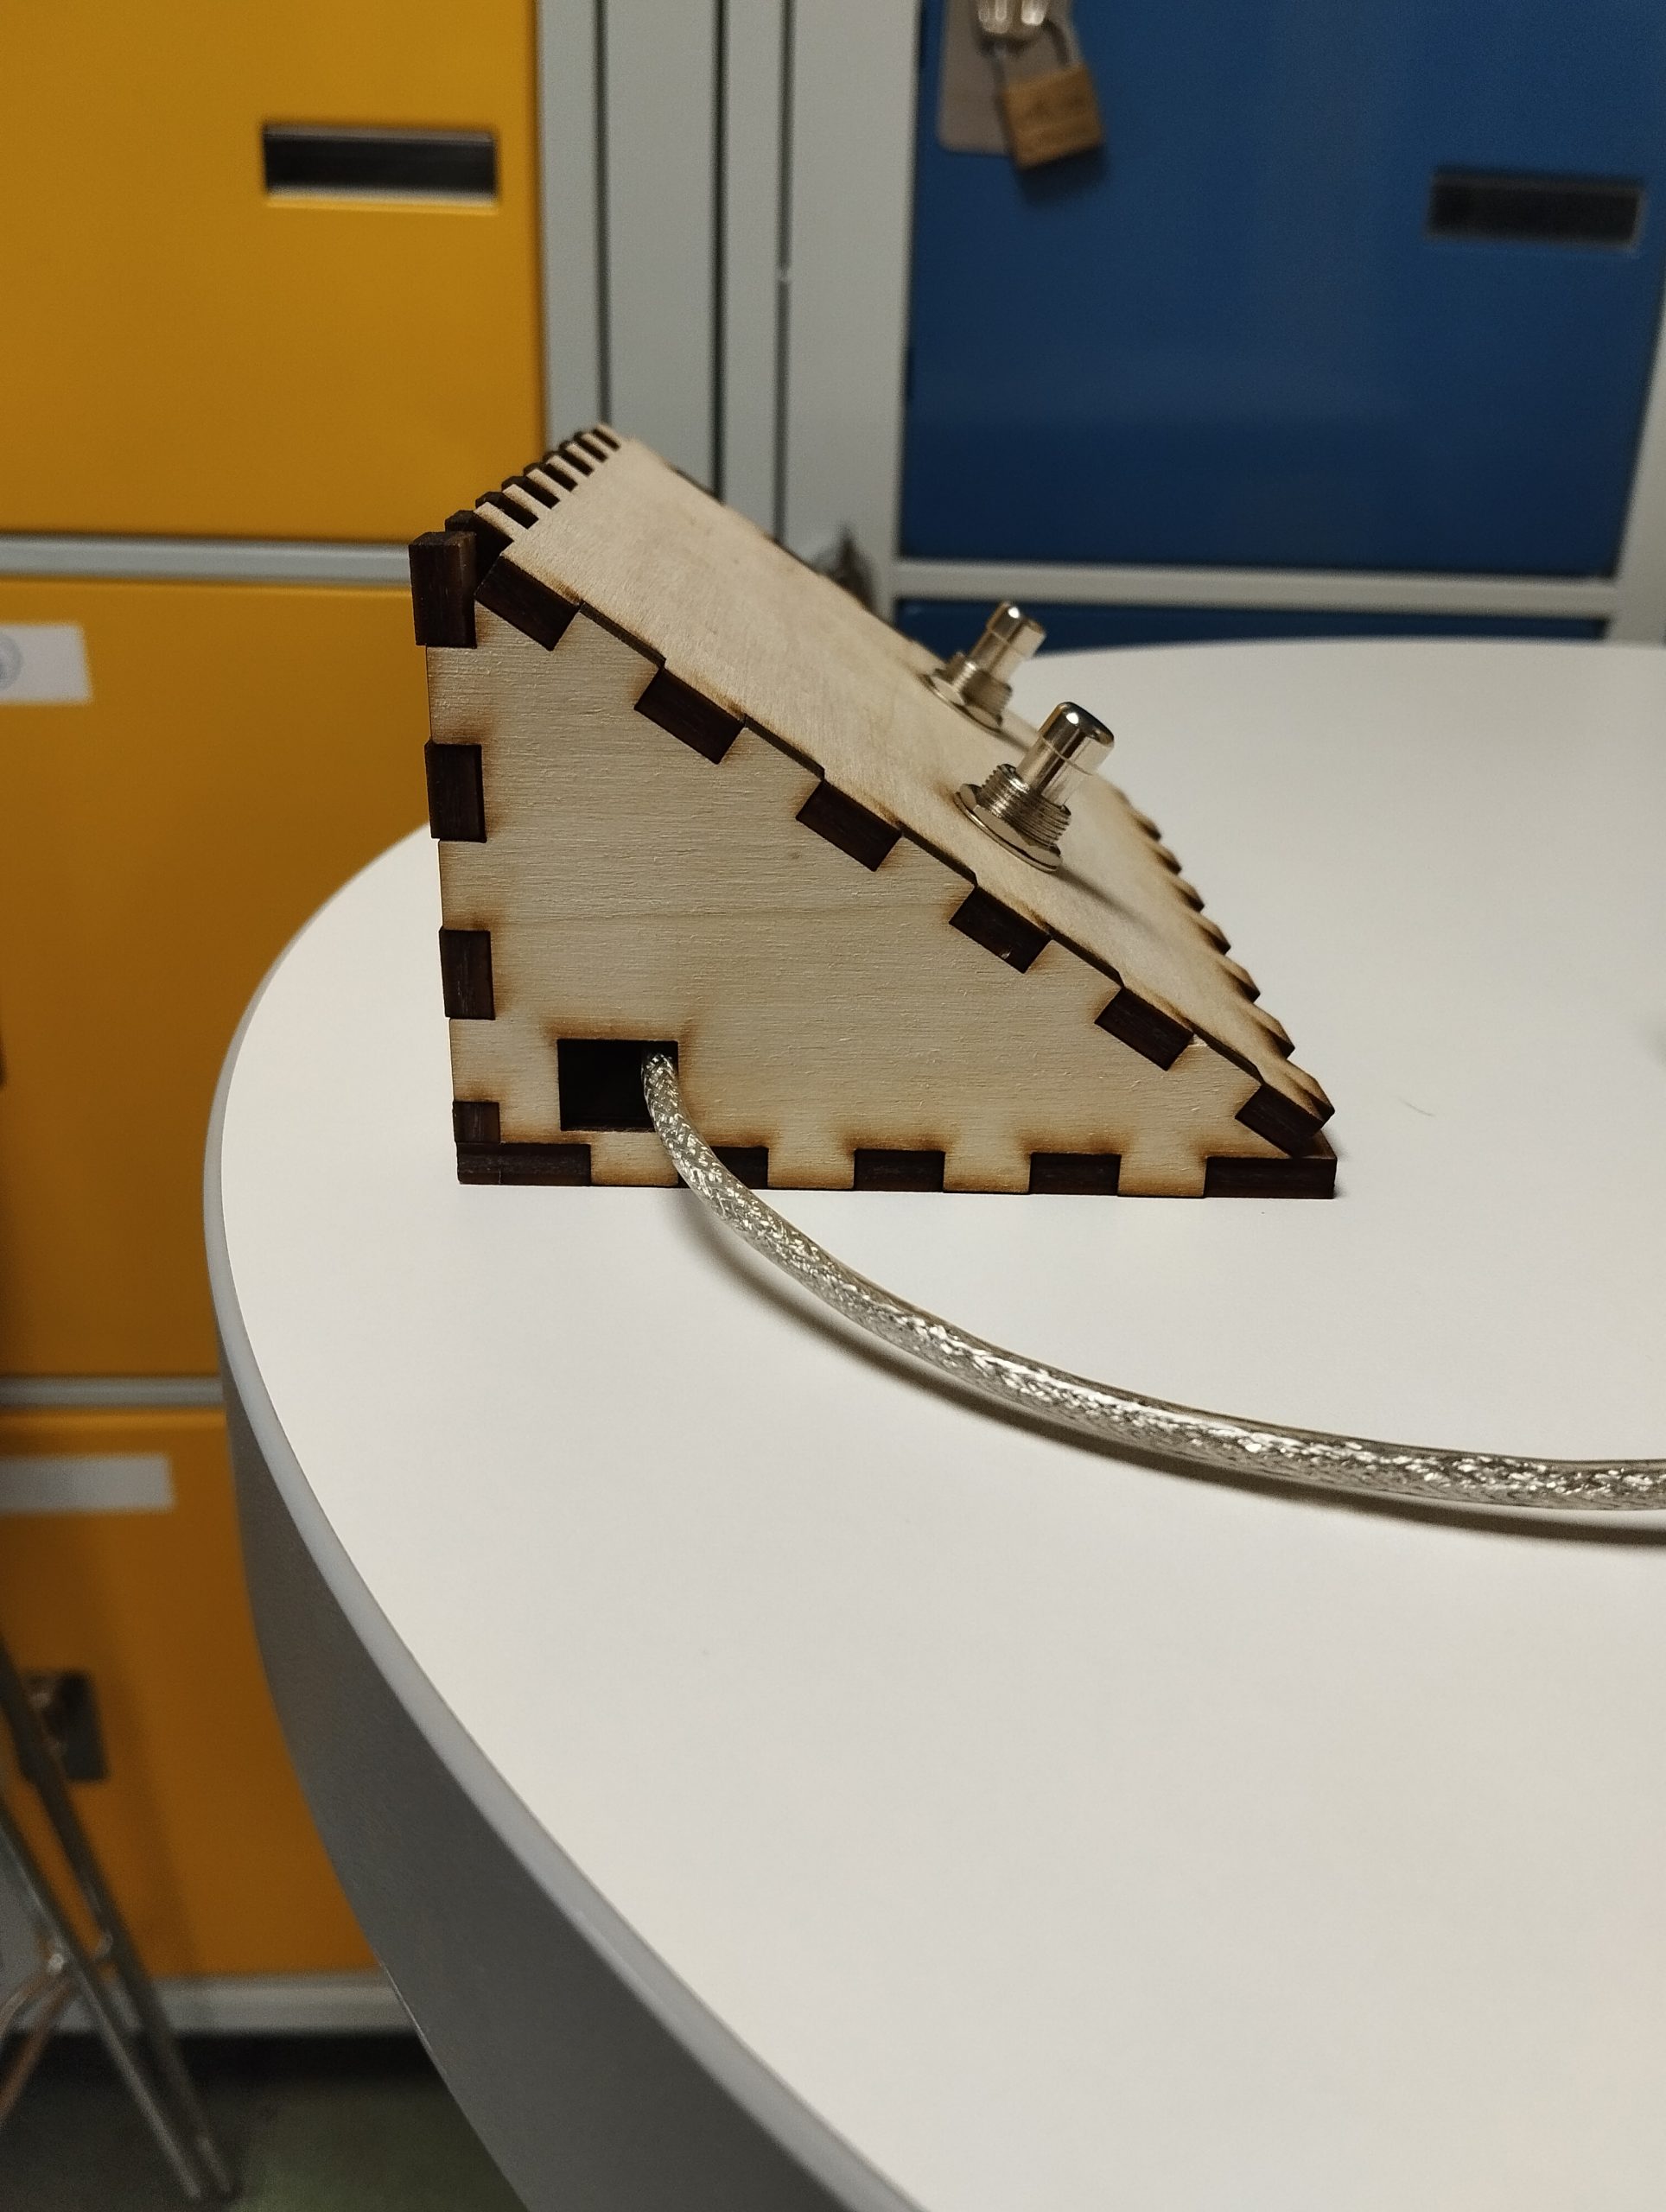
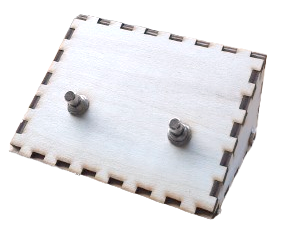
Tout mignon, n’est-ce pas ? En réalité, non. Il n’a aucune conscience car c’est un assemblage méticuleux de plaques de bois découpées à la LaserCut (machine de découpe laser).

Le bouton de gauche permet de jouer les accords. Le bouton de droite permet de changer de séquence.

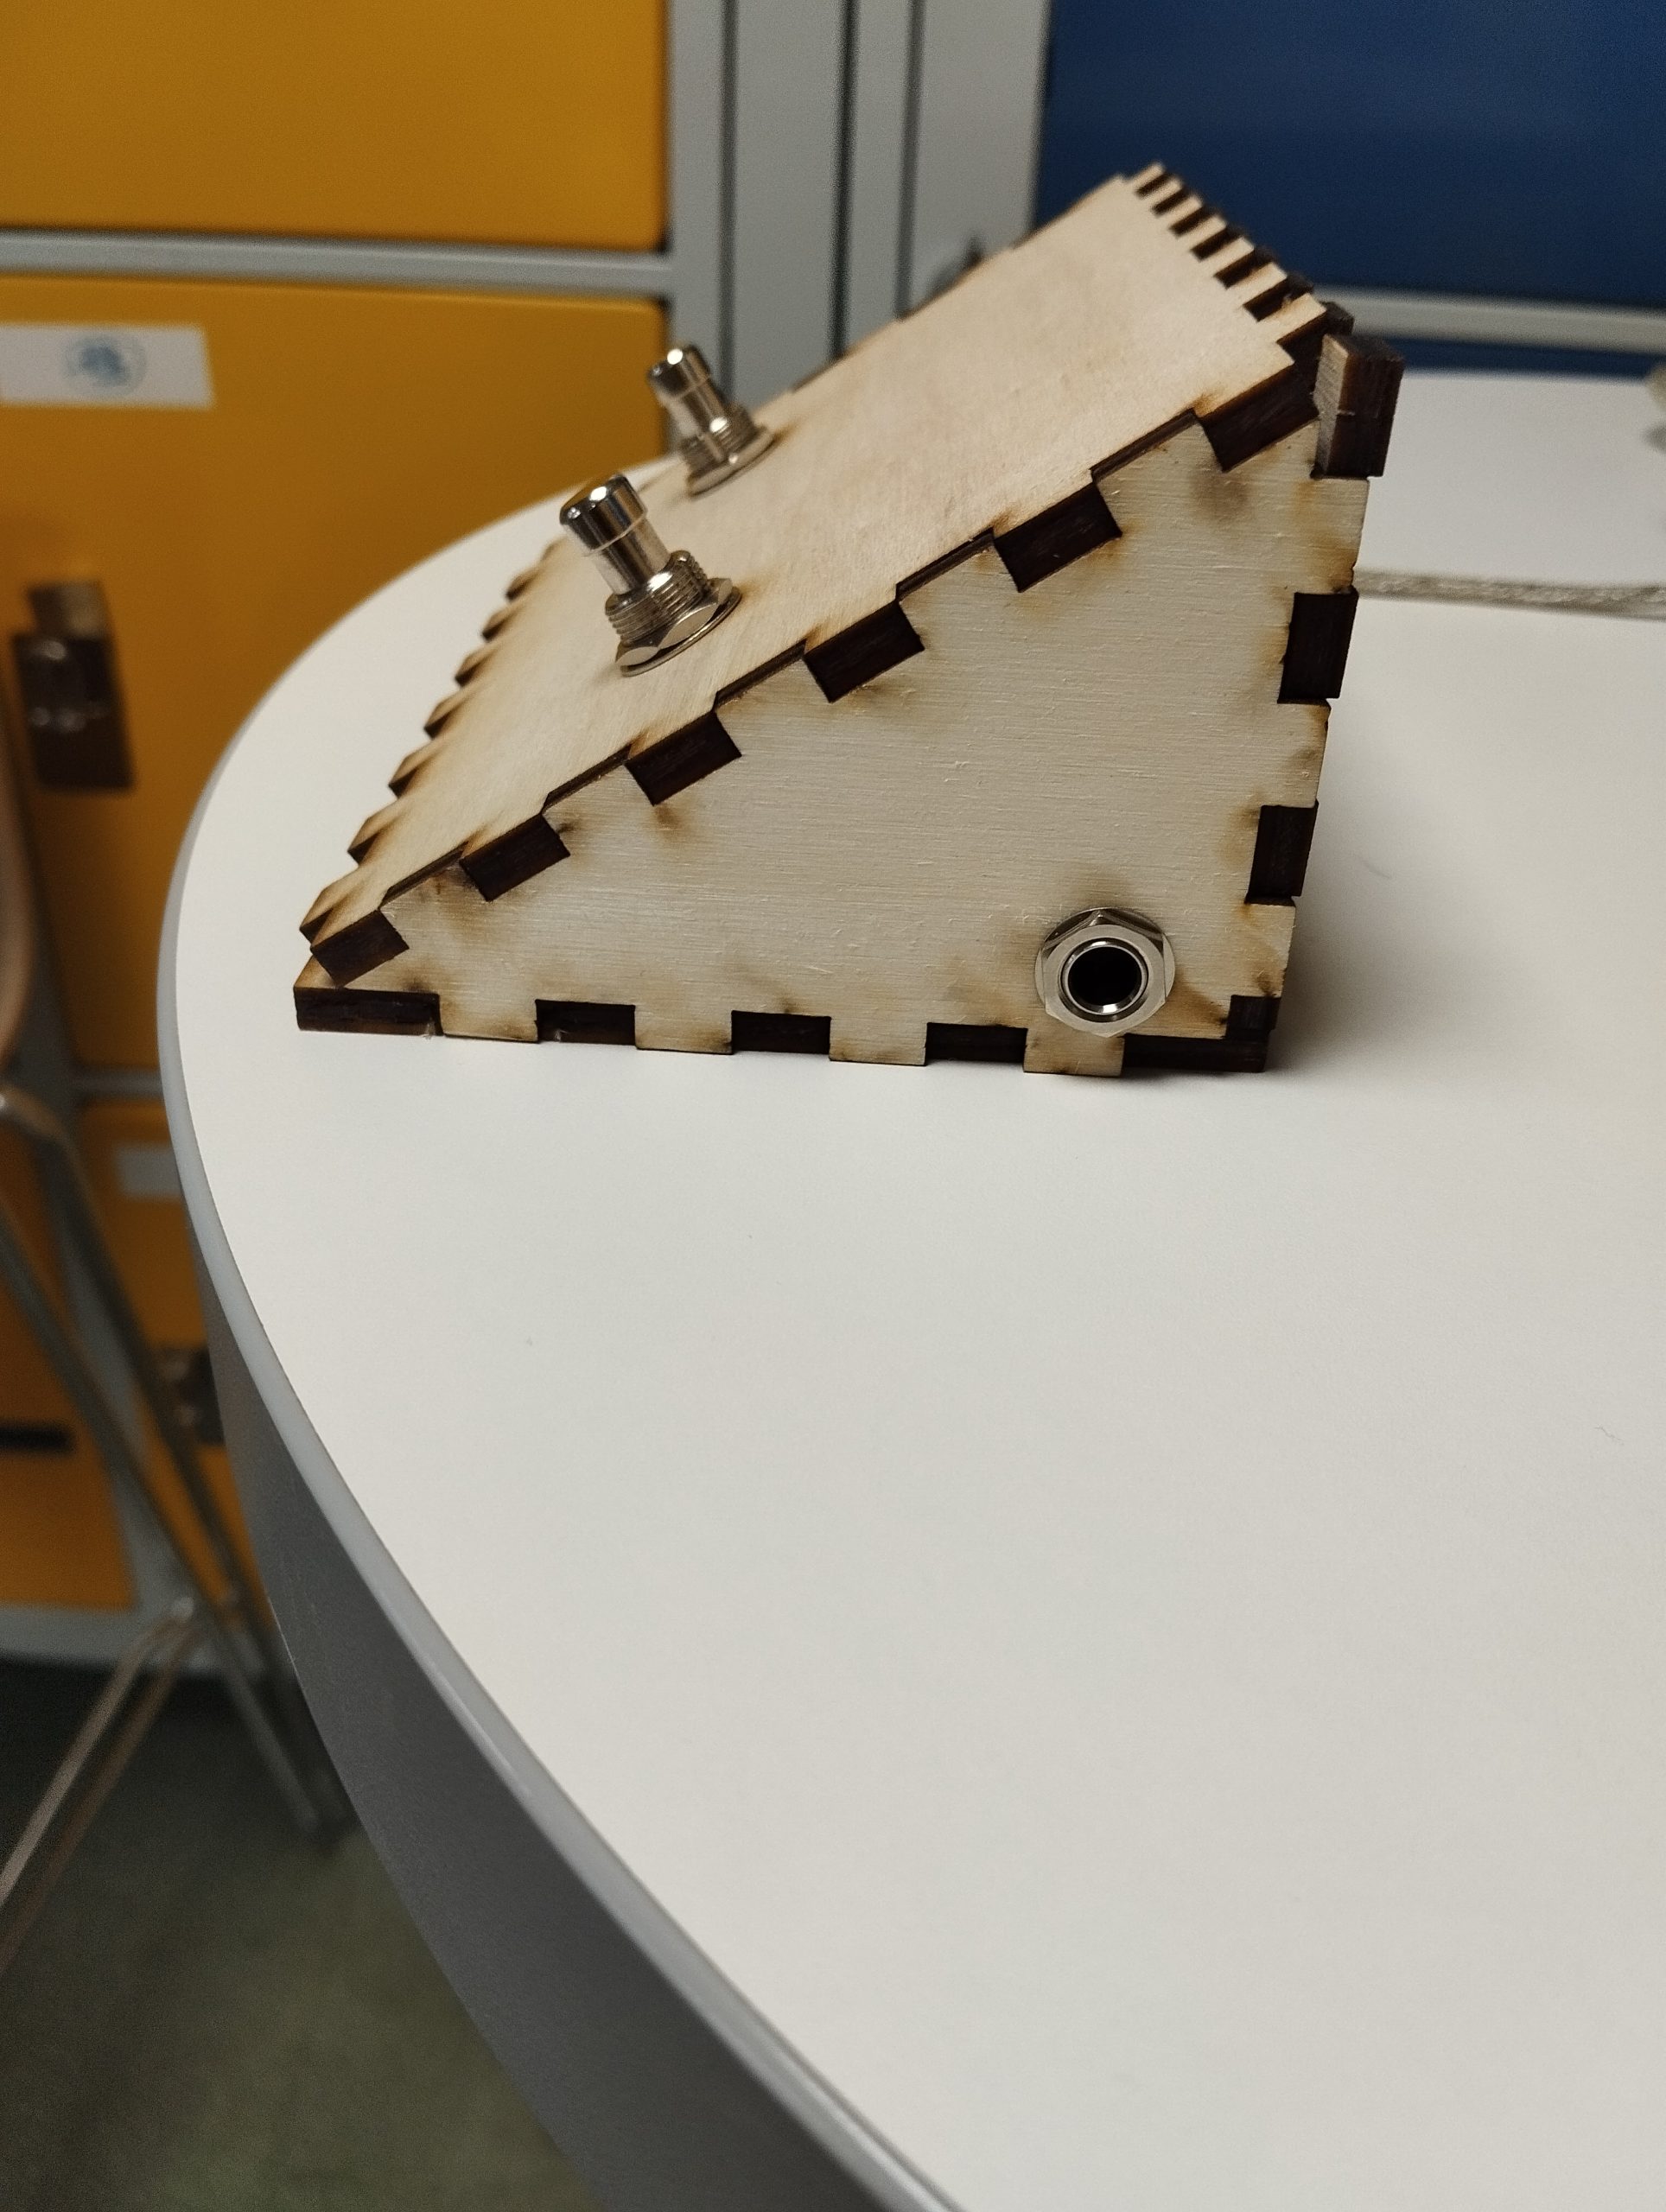
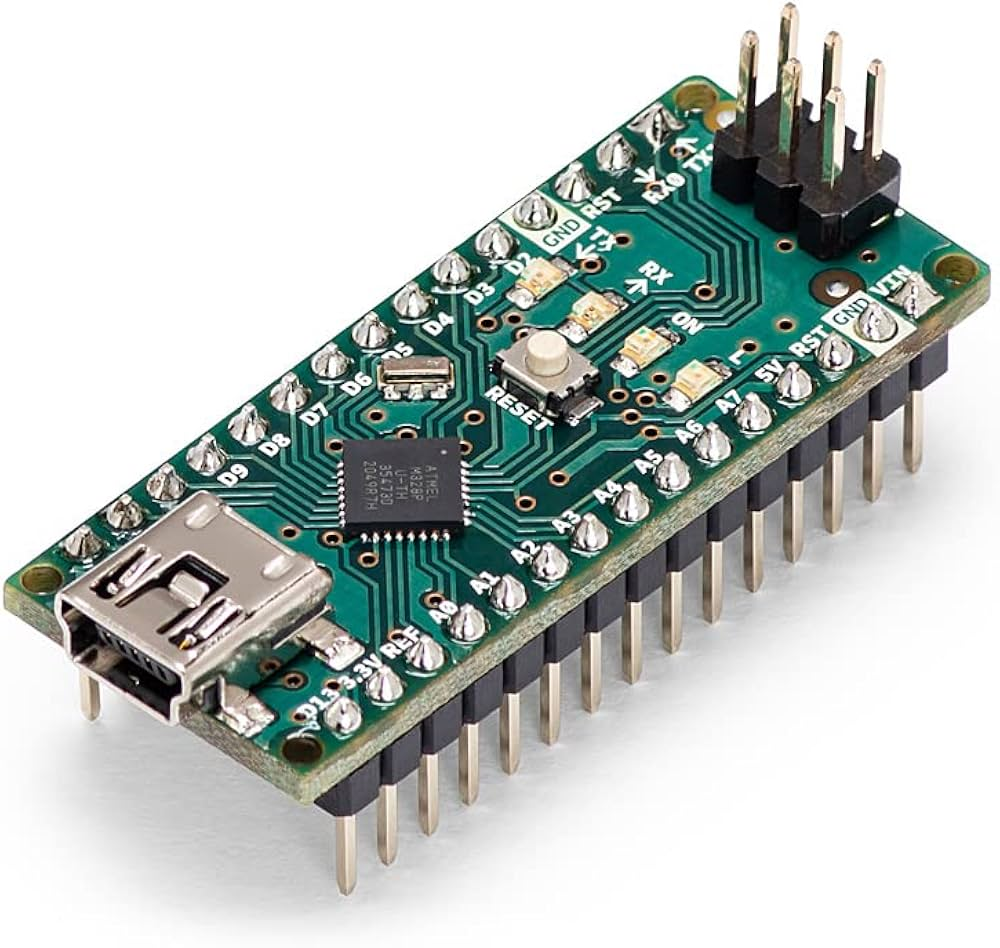
Pour ce qui est de l’intérieur, nous y avons mis une carte Arduino Nano sur laquelle sont branchés puis soudés les deux boutons qui ressortent de l’extérieur. Sur chaque côté de la boîte, nous avons mis un trou : un pour pouvoir connecter la carte Arduino au PC, et un pour connecter une pédale supplémentaire (optionnelle) pour varier l’intensité de chaque accord.

« Alors parfois, dans la vie, il faut savoir abandonner. »

JEAN-claude jolly, Septembre 2023

Contrairement à M. Jolly lorsqu’il s’apprêtait à écrire la dérivée seconde de la Vitesse Relative en cours de mécanique du point, nous n’avons JAMAIS abandonné, malgré les problèmes qui se sont présentés.

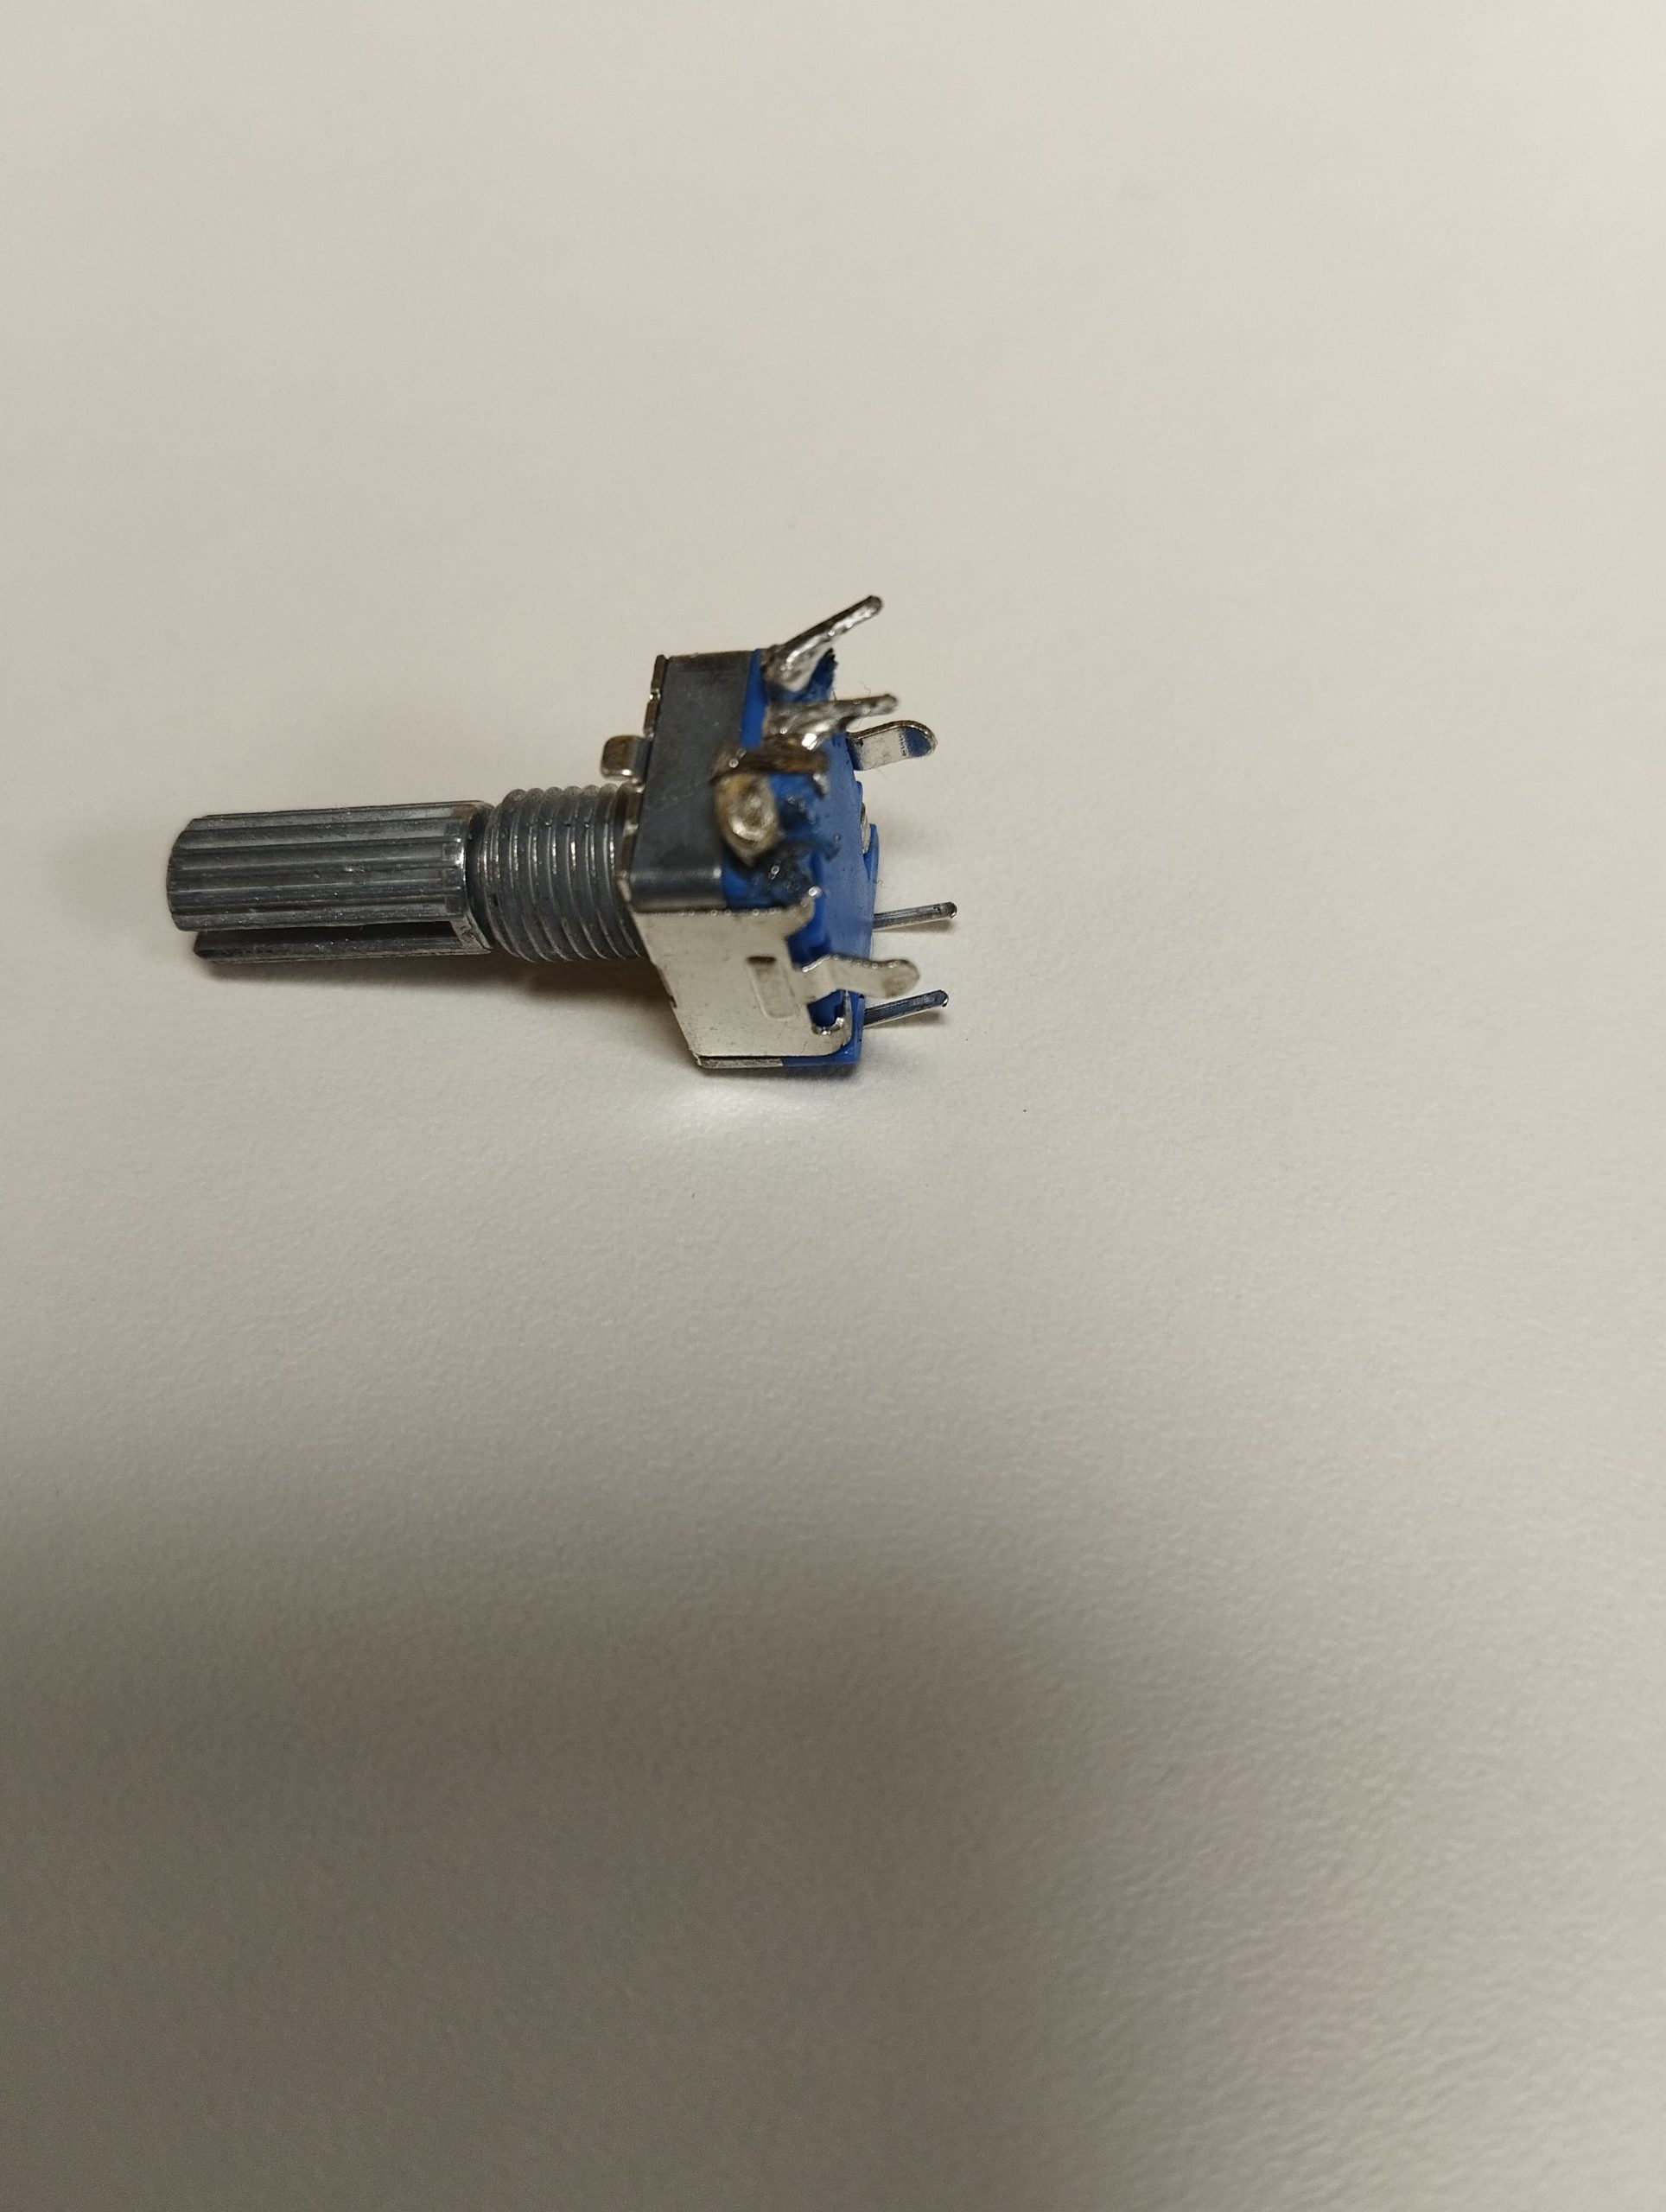
En effet, une des étapes les plus contraignantes du projet a été la SOUDURE. Si on regarde de plus près, SOUDURE est l’anagramme parfait de SOUFFRANCE ATROCE. Cette image a été la source de nombreux cauchemars durant les nuits qui ont suivi le drame :

Encodeur rotatif dont la branche a été fondue

Au final, nous avons tenu bon. Grâce à ce magnifique poste de soudure en salle 214, nous avons réussi à souder les composants entre eux.

Poste de soudure

Non.

SAÏD TABOUKHAT, JANVIER 2024

Contrairement à ce qu’a répondu M.Taboukhat lorsque Antonin lui a demandé s’il y aurait les ressorts au CC3 de mécanique du point (il y avait les ressorts), nous disons OUI à l’ergonomie. C’est pour cela que nous avons opté pour une forme de boîtier confortable pour le pied, et à la fois pratique pour éviter que le boîtier ne se déplace lorsqu’on appuie sur les boutons.


Bilan

A l’occasion de la semaine internationale (International Week pour les intimes) (Internationale Woche pour les allemands), nous avons présenté notre projet en anglais devant des enseignants étrangers. Ils ont été plutôt intéressés et ont trouvé le projet innovant.

Ce projet nous a beaucoup intéressé, notamment car nous sommes tous les deux dans la musique : Nathan joue de la guitare depuis une dizaine d’années et Antonin joue du piano et est beatmaker.

Nous tenons à remercier Bertrand Cottenceau, notre tuteur de projet.

FlexSim 2 : Simulation de ligne de production

Simulation de ligne de production

Bonjour à toutes et à tous,

Nous sommes trois étudiantes en deuxième année d’école d’ingénieur. Dans le cadre de notre formation, nous avons réalisé un projet qui consiste à simuler des chaînes de production sur un logiciel nommé FlexSim. Le domaine de l’industrie nous intéressant depuis quelques années, ce projet a donc retenu notre attention.


Présentation de FlexSim

FlexSim est un logiciel de simulation en 3D qui permet de créer des modèles représentant des systèmes réels, comme une usine, un hôpital ou un réseau de transport. Il aide à mieux comprendre comment fonctionnent ces systèmes, et à repérer ce qui peut être amélioré.

Un de ses grands avantages est son interface simple et intuitive. Même sans être expert, on peut rapidement apprendre à l’utiliser, ajouter des machines ou des opérateurs, et construire un modèle réaliste. On peut ensuite tester plusieurs solutions, comparer les résultats, et voir ce qui marche le mieux, sans avoir besoin d’agir dans la réalité.

C’est donc un outil très pratique pour prévoir des problèmes, améliorer l’organisation, et prendre de meilleures décisions dans différents domaines comme la production, la logistique ou la santé. 

Vidéo d'un modèle FlexSim

Nos objectifs

Notre premier objectif était de créer le contrôle qualité d’une usine de cylindres et créer une fenêtre relativement simplifiée qui affiche des paramètres qui peuvent varier pour permettre à un utilisateur novice d’améliorer la qualité de sa production. Ensuite, nous devions créer une ligne de production de portes-fusées (une pièce de voiture), basée sur le modèle des usines Renault.


1 – Découverte du logiciel

Le logiciel FlexSim possède de nombreuses fonctionnalités que nous avons pu découvrir grâce à des tutoriels. Les plus importantes sont les suivantes :

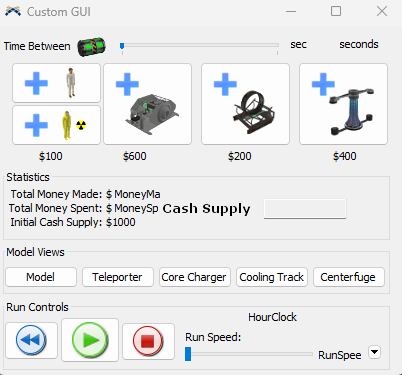
  • Le GUI (Graphical User Interface) : Cette fonctionnalité permet de créer une interface pour réaliser des action sur le code profond du logiciel.

Exemple d’un modèle du GUI

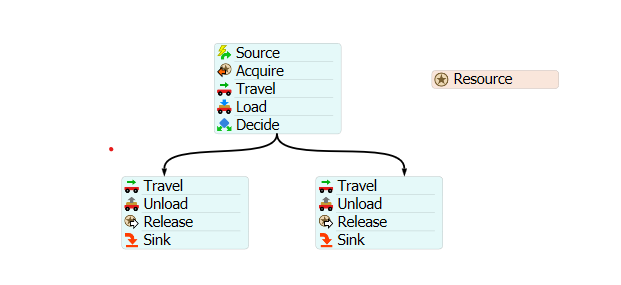
  • Le ProcessFlow : Cet outil permet de modéliser des logiques de processus comme par exemple, pour lancer une action à chaque intervalle de temps.

Exemple d’un ProcessFlow

  • Le Dashboard : Cet outil permet de visualiser et analyser les performances du modèle en temps réel.

Exemple de notre Dashboard


Réalisation de notre projet

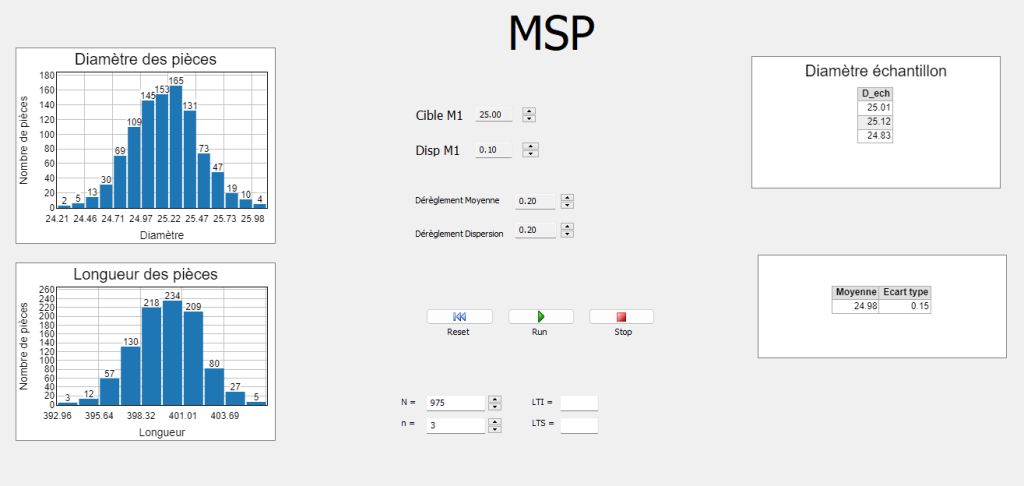
L’usine de cylindre que nous avons créée dans laquelle nous faisons le contrôle qualité possède deux machines principales : une qui change le diamètre des pièces et une deuxième qui change la hauteur de celles-ci. Nous avons développé une interface qui permet à l’utilisateur de modifier certains paramètres comme le diamètre moyen, sa variation et de contrôler la simulation. Nous avons aussi ajouté des graphiques, principalement des histogrammes, pour afficher la distribution des diamètres et des longueurs.

Une autre partie importante du projet est la mise en place d’un contrôle qualité : l’utilisateur peut vérifier les caractéristiques des derniers cylindres produits afin de décider s’il faut arrêter la production pour effectuer des réglages.

Au début, nous avons essayé de créer cette fonctionnalité avec le GUI de FlexSim, mais cela s’est avéré trop compliqué. Nous avons donc utilisé le Dashboard, qui nous a permit d’avancer plus rapidement et de concevoir une interface plus claire pour l’utilisateur.

Le Dashboard obtenu lors du contrôle qualité

Après avoir terminé cette partie, nous avions décidé d’utiliser la réalité virtuelle pour permettre de rendre notre modèle plus attrayant. Malheureusement, cet outil était trop difficile à prendre en main, nous avons donc décidé de passer au deuxième objectif de notre projet : la chaine de portes-fusées.

Nous avons commencé ce nouveau projet en étudiant le rapport d’alternance d’un élève de 5e année en Qualité, Innovation, Fiabilité (QIF). Cet élève a travaillé chez Renault sur une ligne de production de portes-fusées, des pièces importantes pour l’assemblage des véhicules. Son travail analyse le bon fonctionnement de cette ligne, ce qui nous a permit de bien comprendre l’organisation de cette chaîne de production et de pouvoir la reproduire sur Flexsim.

La ligne utilise un stock limité d’adaptateurs qui supportent quatre pièces à la fois. Les portes-fusées sont vissées sur ces adaptateurs, puis envoyées vers différents centres d’usinage selon le type de véhicule. Nous avons donc programmé ce choix en créant deux stocks différents à chaque prise de décision d’usinage. Si la pièce possède le type que nous voulons usiner, elle va dans un stock différent des autres pour ensuite être traitée.

Après l’usinage, les pièces passent dans une machine de nettoyage pour enlever les résidus. Un contrôle qualité vérifie leur conformité. Si tout est conforme, les pièces sont dévissées des adaptateurs, emballées pour l’expédition, et les adaptateurs retournent en stock pour un nouveau cycle.

Résultat de notre ligne de production

Conclusion

Après plus de 100 heures de travail sur ce projet, malgré les difficultés rencontrées, nous avons réussi à atteindre les objectifs que nous nous étions fixés. Grâce à ce projet, nous avons pu apprendre à maîtriser un logiciel que nous ne connaissions pas du tout et développer nos connaissances sur les différents processus utilisés en industrie. Nous vous remercions de nous avoir suivi tout le long de ce blog, et nous remercions aussi Sylvain Verron qui nous a épaulées tout au long de ce projet.

Maili Teynie, Laura Bouvier & Thaïs Cadec

Projet du marteau à came

Le marteau à came

Bonjour à toutes et à tous,

Nous sommes trois étudiantes en deuxième année de prépa intégrée à Polytech Angers. Dans le cadre de nos études, nous avons été amenées à réaliser un projet de 100 heures, nous avons réalisé un marteau à came. Nous avons pu construire et imaginer nous-mêmes chaque détail de notre projet avec l’aide de Monsieur Kachit. Ces 100 heures de projet nous ont permis de découvrir une nouvelle organisation du travail et d’en apprendre davantage sur l’utilisation du logiciel de modélisation Solidworks. Si vous avez quelques minutes à nous consacrer nous aimerions beaucoup vous expliquer comment nous avons réalisé un marteau à came et ce que ce projet représente pour nous.

Objectif du projet

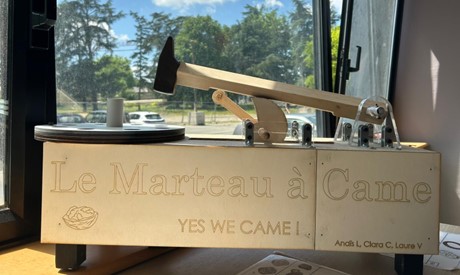
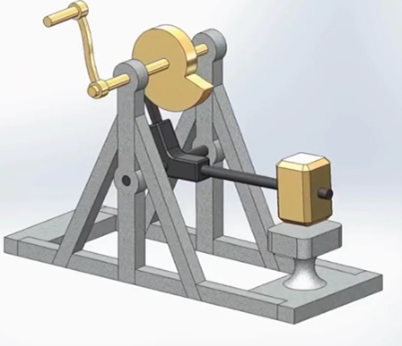
Pour commencer, un marteau à came, d’après sa définition, est un outil ou un mécanisme utilisé principalement dans des machines pour convertir un mouvement rotatif en un mouvement alternatif ou de frappe. Il est souvent employé dans les domaines de la mécanique, de la forge, ou dans certains systèmes automatisés. Pour notre projet, nous souhaitions que notre marteau à came puisse casser des noix et des noisettes ou même enfoncer des clous. Nous l’avons donc adapté à ces usages. Les marteaux à came que l’on retrouve sur le marché ressemblent davantage à ce que vous pouvez voir sur la photo de droite.

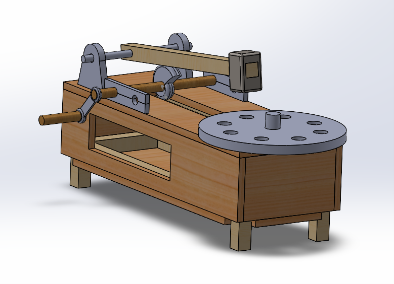
Cependant, pour des raisons techniques et pour que notre bâti soit plus solide, nous avons fait le choix de fabriquer notre marteau à came sous cette forme. Ainsi, notre marteau est plus stable et moins difficile à modéliser sur SolidWorks. Pour pouvoir casser des noix et des noisettes sans les écraser, nous avons prévu deux encoches, une pour casser des noix et une autre pour casser des noisettes, car la force nécessaire pour les casser n’est pas la même.

Comment cela fonctionne ? 

Pour utiliser notre marteau, il faut tourner la manivelle qui fait tourner la came. Cette rotation permet la levée de notre marteau. Puis lorsque celui-ci arrive au point le plus haut, il tombe brusquement, créant une force d’impact. Afin d’amener les fruits secs sous notre marteau, nous avons ajouté un disque troué que l’on fait pivoter après chaque impact. 

Conception 3D

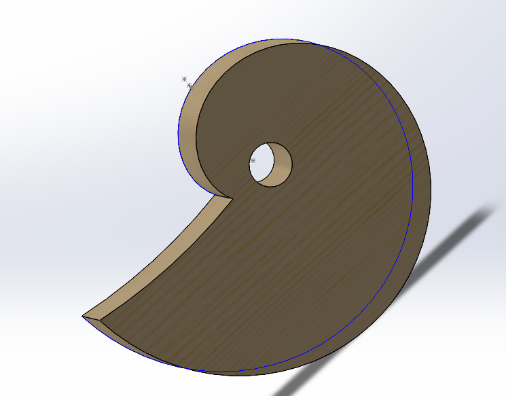
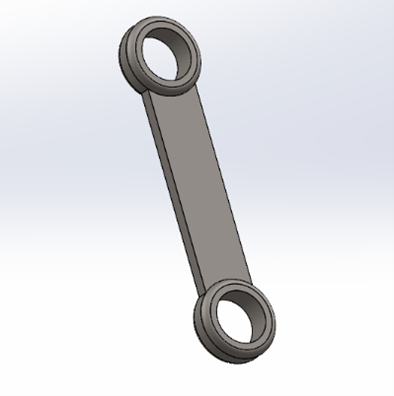
Avant de concevoir notre projet, nous avons modélisé en 3D sur Solidworks l’aspect général de notre marteau à came. Nous avons dû prévoir à l’avance les dimensions de chaque pièce et comment nous souhaitions les assembler. Nous avons également sélectionné les matériaux les plus adaptés à nos besoins. Pour dimensionner l’ensemble de notre structure, nous nous sommes appuyées sur la taille du marteau que nous avions déjà réalisé. Voici ci-dessous des exemples de pièces techniques que nous avons réalisées sur Solidworks. À droite la bielle et à gauche la came.

Fabrication

Nous avions déjà réalisé au préalable notre marteau (manche, tête et arbre). Pour la suite, grâce aux dimensionnements que nous avions faits à l’aide de SolidWorks, nous avons pu faire les découpes de chaque pièce, c’est-à-dire les tasseaux, les arbres, les planches, les supports, les disques, la bielle, la manivelle …
Pour fabriquer les pièces les plus difficiles à usiner comme les disques pour y placer nos noix ou les supports pour maintenir notre marteau droit, nous avons utilisé les machines à disposition. Nous avons découpé nos supports dans du plastique (PMMA) avec la découpeuse laser. Nous avons aussi appris à utiliser le CharlyRobot, il permet de découper dans des matériaux rigides des formes à l’aide d’une fraise. Pour un côté plus esthétique, nous avons également utilisé la découpeuse laser pour graver et découper dans le bois.

Découpe de notre disque TRESPA
Gravure et découpe de nos bielles

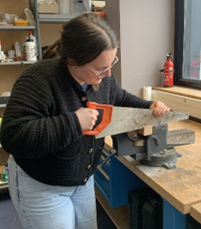
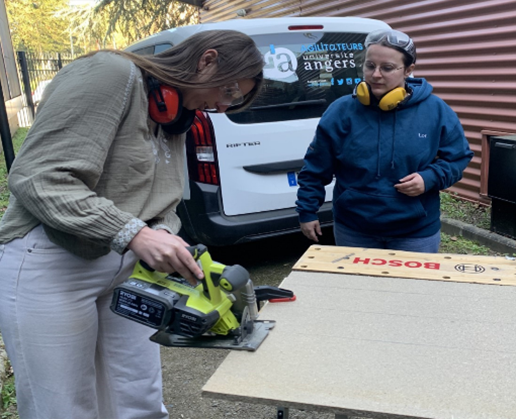
Concernant la fabrication des pièces plus simples, nous avons utilisé des outils plus communs. Par exemple, pour les tasseaux et les arbres nous avons utilisé une scie à bois et pour les planches de notre structure nous avons utilisé une scie circulaire.

Bilan

Concevoir ce marteau à came a été très enrichissant, nous avons pu mettre en œuvre ce que nous avons appris durant ces deux années à Polytech Angers. Bien que nous ayons rencontré un certain nombre de problèmes comme pour la conception de la came ou encore le choix des matériaux, nous avons appris à nous adapter.

Un grand merci à Maxime Kachit et Boris Rayer pour nous avoir accompagnées tout au long de notre projet.

Merci pour votre lecture !  Nous espérons que le projet vous a plu ! 

Anaïs Lardière, Clara Chardigny, Laure Vallée

Station de collecte ergonomique

Tout d’abord, bonjour à toutes et à tous, bienvenue sur notre blog.

Notre projet “station de collecte ergonomique” ou plus simplement “poubelle” consiste à fabriquer des poubelles permettant de retirer celles présentes dans les salles de classes et dans les bureaux afin de faciliter la tâche au personnel de ménage.

De plus, l’école (Polytech Angers) étant engagée dans une démarche de Responsabilité sociétale, il était dommage que le tri soit mal respecté dans son enceinte.

Voici une question que nous nous sommes posée tout au début de notre projet. La réponse est simple, les couleurs des poubelles présentent ainsi que les affichages ne sont pas intuitifs, et personne ne passe 5 minutes à réfléchir à où jeter son déchet.

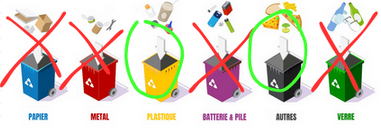
Nous savons tous qu’il existe différents types/couleurs, la question était lesquelles choisir. 

On a donc procédé par élimination : 

Pour ce projet, nous avons fait le choix d’utiliser des matériaux recyclés, car cela faisait sens pour nous : concevoir un objet destiné au tri des déchets, lui-même fabriqué à partir de déchets. Mais cela n’a pas été sans embûches… 

Monsieur RAYER, le responsable du Fablab, nous a alors conseillé de rendre visite à Matière Grise, une entreprise angevine spécialisée dans le réemploi de matériaux de chantier. Ils nous ont alors dit que ce serait compliqué pour eux de travailler avec des étudiants, et que les arrivages étaient rares et conséquents. Malgré leur impossibilité de nous aider ils nous ont orienté vers la Matériauthèque siléo dans les Mauges.

Pour les pièces plus techniques et difficiles à trouver dans ce genre d’endroit (Charnière, Rails) nous avons opté pour Brico dépôt

L’une des missions les plus importantes selon nous était de rendre la poubelle “cool”, et pour cela les couleurs et tout ce qui touchait au design était un sujet crucial dans la conception.

Et oui, rendre une poubelle sympa et agréable à regarder tout en préservant son utilité n’est pas une mince affaire !!

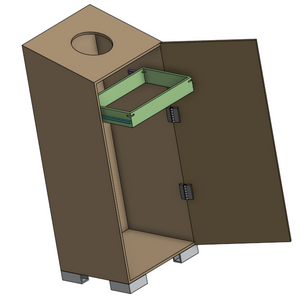
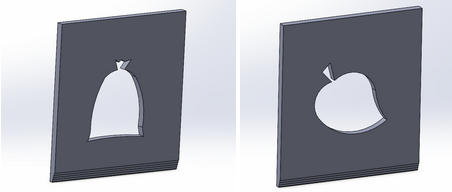
Voici notre première idée qui était à la fois réalisable avec les matériaux disponibles et qui nous plaisait visuellement.

Pour les couleurs nous avons décidé de peindre un couvercle en noir et l’autre en jaune

Et pour les pieds, la couleur noir nous a semblé évidente pour rappeler la poignée.

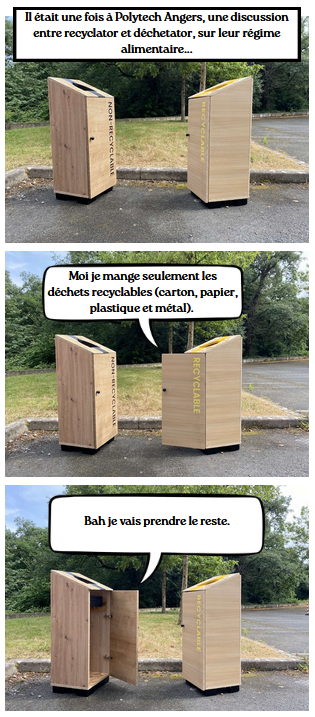
Voici une petite discussion entre recyclator (jaune) et déchetator (noire) pour vous montrer, à vous jeunes padawans du tri, comment trier vos déchets à Polytech.

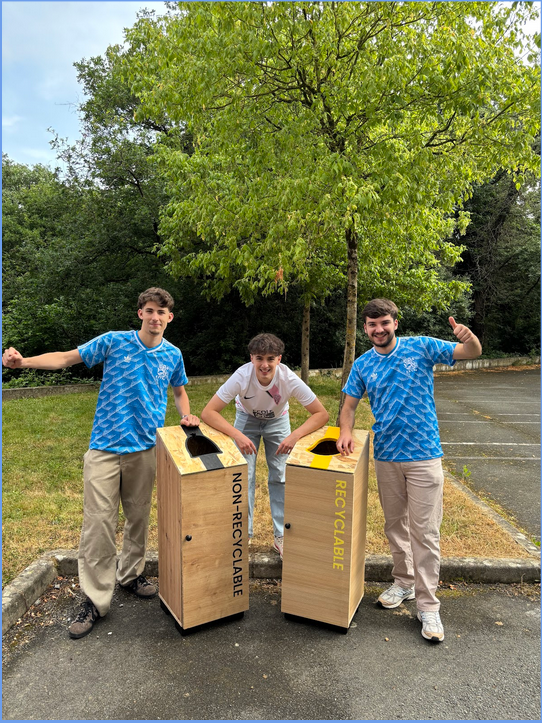
Sacha VERRON à gauche, Romain LECOMTE au milieu, Théo PORTOLLEAU à droite

Voici deux tutos permettant de placer et de retirer le sac poubelle du cadre des poubelles.

Placer le sac poubelle

Retirer le sac poubelle

Projet de trieur de Lego

Bonjour à tous,

Nous sommes quatre étudiants en deuxième année de l’école Polytech Angers. Dans le cadre de notre formation, nous avons réaliser un projet, celui de créer un trieur de Lego en Lego.

Tous d’abord, il faut savoir que nous avons tous jouer avec des Lego pendant notre enfance et cela a été un réel plaisir de pouvoir mettre nos connaissances et notre créativité en application pour la conception de la partie mécanique du projet. Nous avons aussi utilisé nos compétences et connaissances acquises pendant nos deux années de classe préparatoire intégrées pour la partie électronique et programmation.

Organisation de notre travail

Dans un premiers temps il nous fallait savoir dans quelle direction aller pour créé ce trieur Lego c’est pourquoi on a d’abord brainstormer et fait des recherche sur des systèmes déjà existants. On a fini par conclure que le projet pouvait se diviser en deux parties distinctes. La première est la partie mécanique du trieur et la deuxième est la partie informatique. On a donc fait le choix de nous diviser pour gagné en efficacité.

Objectifs

Notre objectif était simple, trier différentes pièces Lego à partir d’un type de pièces précis. Pour cela, il nous fallait créer un système de stockage capable de contenir l’ensemble de pièce que l’on voulait trier. Ensuite il fallait que l’on trouve un moyen de créer un espacement entre les pièce pour pouvoir les traiter une par une. Après quoi nous devions trouver un moyen de les identifier pour ensuite les trier.

La partie mécanique :

Le réservoir :

Pour pouvoir fabriquer un trieur Lego fonctionnel, il nous a fallu commencer par concevoir un étage pour le réservoir de pièces. Cela permet au trieur d’avoir un afflux constant de pièces et de fonctionner sans interruption. Le volume assez important de ce réservoir lui permet de n’être approvisionné que de temps en temps. De plus, il tourne par à-coup grâce à un moteur Lego EV3 et peut ainsi réguler la quantité de pièces dans le circuit. Il peut facilement être démonter s’il faut lui le transporter ou le modifier en cas de problème.

Le tapis vibrant :

Pour l’étage du milieu, nous avons récupéré le tapis vibrant utilisé l’an passé car celui-ci présente plusieurs avantages. Il permet de faire descendre les pièces à un rythme régulier tout en les séparant s’il jamais elles se chevauchent. Pour permettre à ce tapis de vibrer correctement, nous avons fabriqué une roue dentée qui tourne rapidement et, étant en contact avec la barre de fixation du tapis, créer une vibration dans tout le tapis. Les fortes contraintes appliquées sur la roue nous ont obligés à limer la pointe des dents.

Le convoyeur :

Pour le premier étage, la solution qui nous est venue directement à l’esprit était de construire un convoyeur. Tout d’abord, il permet de facilement séparer les pièces grâce à des barres positionnées de biais. Ces barres permettent aux pièces de s’alignent dans l’axe et d’être plus facilement reconnues par la caméra. Le second avantage est qu’il permet de trier simplement les pièces une fois quelles sont reconnues grâce à une porte de triage. Il tourne ainsi de façon continue à une vitesse élevée ce qui permet une fois de plus de séparer les pièces qui auraient réussi à rester collées jusqu’à présent.

La porte de triage :

Nous arrivons maintenant à la partie mécanique qui nous a fait le plus réfléchir : comment séparer les pièces une fois que la Raspberry les a reconnus ? Pour cela, nous avons opté pour une porte de triage. Elle s’ouvre si la pièce correspond à la référence demandée au lancement du programme ou rester fermée si ce n’est pas le cas. Une fois ouverte, la porte se referme au bout de quelques secondes.

Cependant, il arrive de temps en temps que deux pièces arrivent trop proches l’une de l’autre devant la caméra, ce qui entraine une erreur dans le triage. Le programme, reconnaissant une pièce conforme suivie d’une non-conforme, va activer la porte pour la première et rester passif pour la deuxième ce qui entraine les deux pièces dans le bac de pièces conformes. Heureusement, ce phénomène arrive rarement car les étages du dessus quasiment tout le temps à les séparer. Pour que la porte se referme lorsque la pièce détectée était mauvaise, il nous aurait fallu installer un capteur de présence de pièce juste avant la porte et modifier tout notre programme pour prendre cette information en compte, ce qui n’était pas réalisable avec nos moyens.

Pour résumé son fonctionnement, le trieur se compose de trois étages différents superposés, le rendant ainsi compact et facile à déplacer. L’étage du dessus est composé d’un réservoir avec un escalator à l’intérieur. C’est là que l’on déposer les Lego à trier. Une fois le trieur lancé, les pièces vont tomber dans le tapis vibrant de l’étage du milieu. Celui-ci va permettre aux pièces de se séparer. Enfin, lorsque les pièces arrivent sur le convoyeur du bas, les Lego vont rapidement passées devant la caméra qui va retransmettre l’information à la Raspberry Pi. Celle-ci va, à partir de sa base de données, déterminer si la pièce est conforme à la référence demandée. Une fois la pièce identifiée, la porte de triage va s’ouvrir ou non si la pièce est bonne ou mauvaise.

La partie informatique :

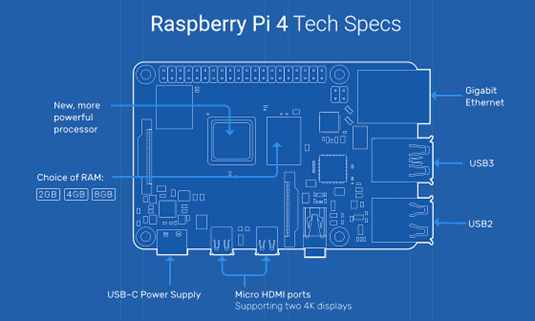
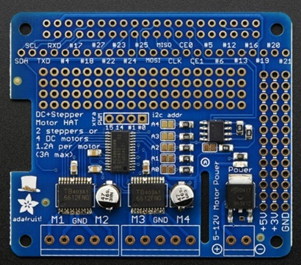
Cette partie a deux objectifs a remplir, le premier est de créer le code fonctionnel pour l’ensemble du trieur et le second objectif est de programmer l’IA qui reconnaitra les pièces, permettant ainsi de les trier. Pour ce faire, nous avons à notre disposition deux cartes électronique : une Raspberry Pi 4 et une DC & Stepper Motor HAT. La Raspberry est un micro-ordinateur conçu par la Fondation Raspberry Pi. Elle sera en charge de l’exécution de nos programme et nous permet d’avoir une interface grâce à l’écran d’ordinateur connecté dessus. La DC & Stepper Motor HAT est une carte d’extension relier à la Raspberry Pi 4. C’est via cette carte que la Raspberry peut contrôler des moteurs Lego EV3 que nous avons utilisé.

Schéma de la Raspberry Pi 4

Programmation de l’IA

Pour reconnaitre les pièce, nous avons utilisé une camera. Notre IA devait donc être capable de différencier les pièces en analysant un flux vidéo. Pour ce faire, une base de donnée d’environ 300 images de chacune des pièces . Puis, il a fallu entrainer l’IA pour que notre modèle soit exploitable par la Raspberry Pi 4. C’est dans cette optique là que nous avons utilisé un site internet, Teachable Machine, capable de répondre à notre demande. Une fois le modèle fait on avait plus qu’a l’exploiter sur la Raspberry Pi 4 pour que les pièce qui passe devant la camera soit identifier.

Carte d’extension DC & Stepper Motor HAT

Programme Python

Tout d’abord nous avons choisit d’utiliser le langage python car c’est un langage que l’on maitrisait déjà et qui est assez simple d’utilisation. Nous avions deux objectif à remplir pour que notre code fonctionne. Le premier était de pouvoir contrôler les moteur à notre guise et le second consistait à récupérer le flux vidéo de la caméra afin de pouvoir l’exploiter avec notre IA. Une fois que la pièce est passer, l’IA active la porte de triage si besoin et le tour est joué.

Pour conclure, ce projet nous a montré en quoi consiste le travail d’un ingénieur. Ce projet était concret, ce qui contraste beaucoup avec les deux ans que nous avons fait en cycle préparatoire. Grâce à cela, nous avons appris à travailler en équipe, à être plus autonome, à résoudre des problèmes et à se répartir les tâches pour être le plus efficace possible. On a chacun pu apprendre des choses, aussi bien en programmation qu’en compétences techniques. C’était un plaisir d’avoir pu participé au projet de trieur Lego et de partagé avec vous ce travail, en espérant que cela puisse inspirer des étudiants des années à venir dans leur projet à eux.