Un peu de contexte…
Vous souvenez-vous de ces moments, enfant, sur la banquette arrière, un volant en plastique entre les mains, imitant les grands au volant ?
Et si vous pouviez revivre cette sensation… mais cette fois, pour de vrai, face à un autre joueur, dans un jeu de voitures palpitant ?
Notre équipe :
Nous sommes un groupe de trois étudiants, Ronan, Thomas et Corentin en PEIP2 à Polytech Angers, tutorés par notre enseignant Maxime KACHIT.
Le principe du jeu :
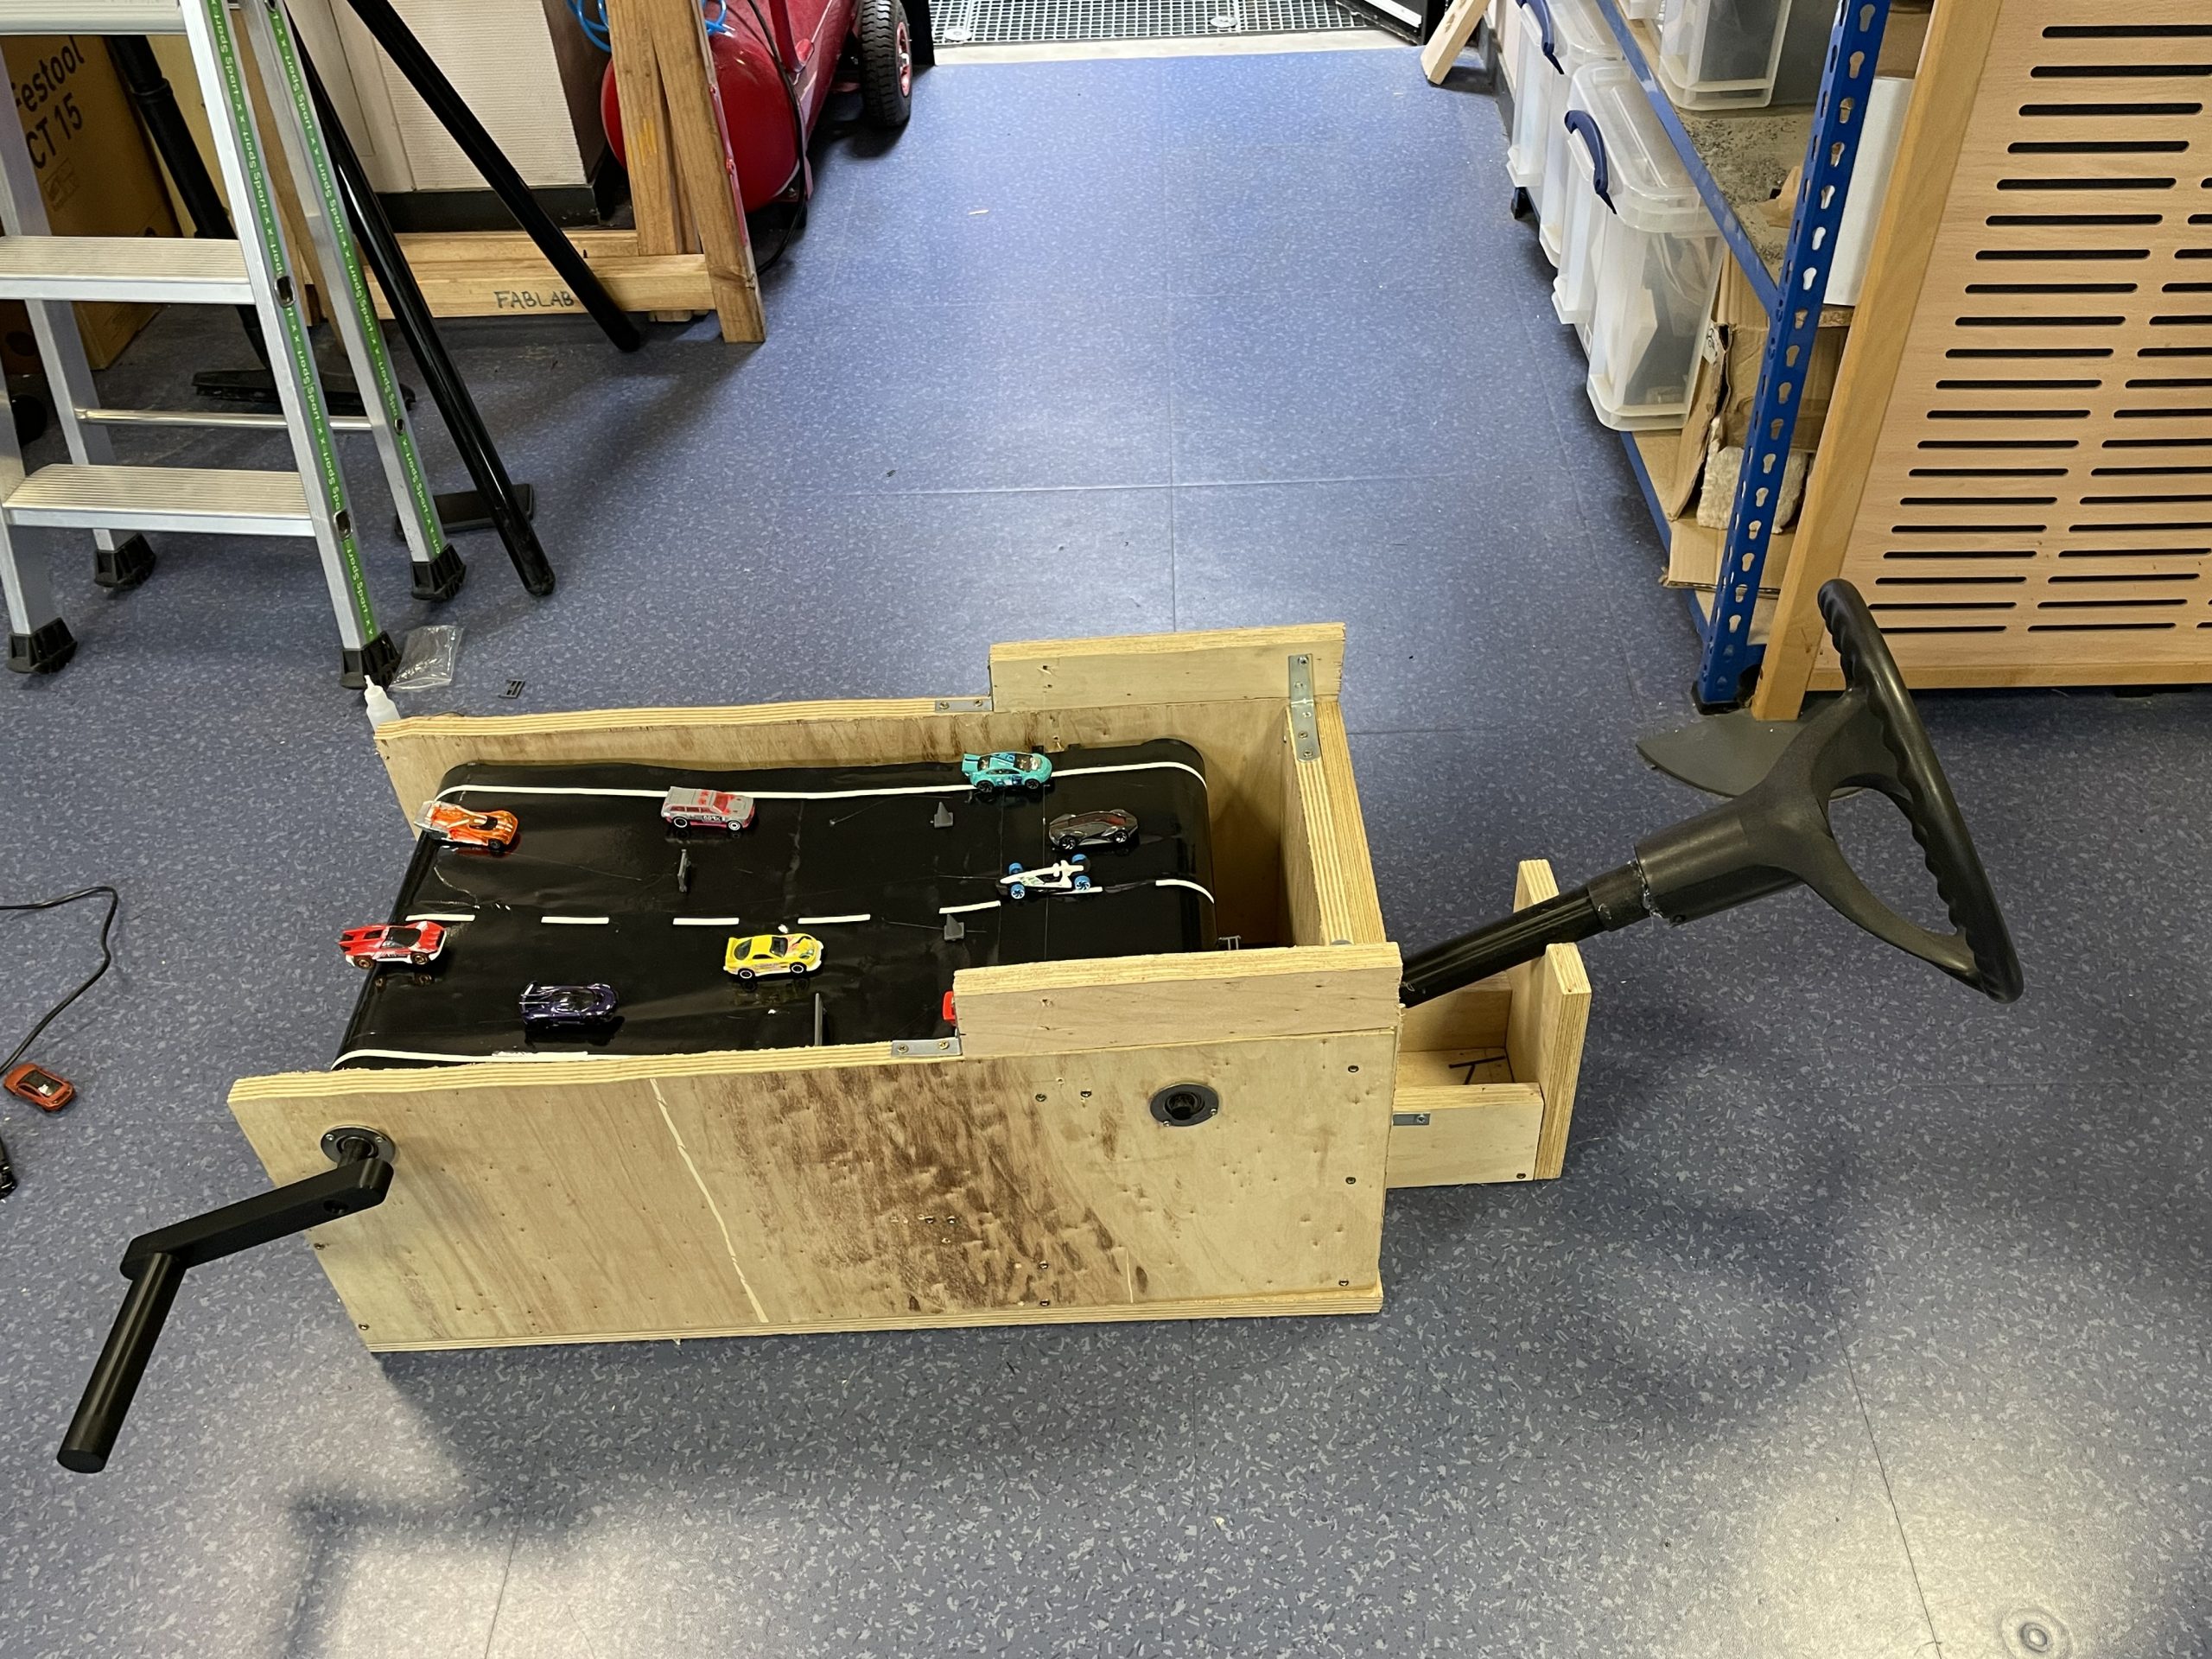
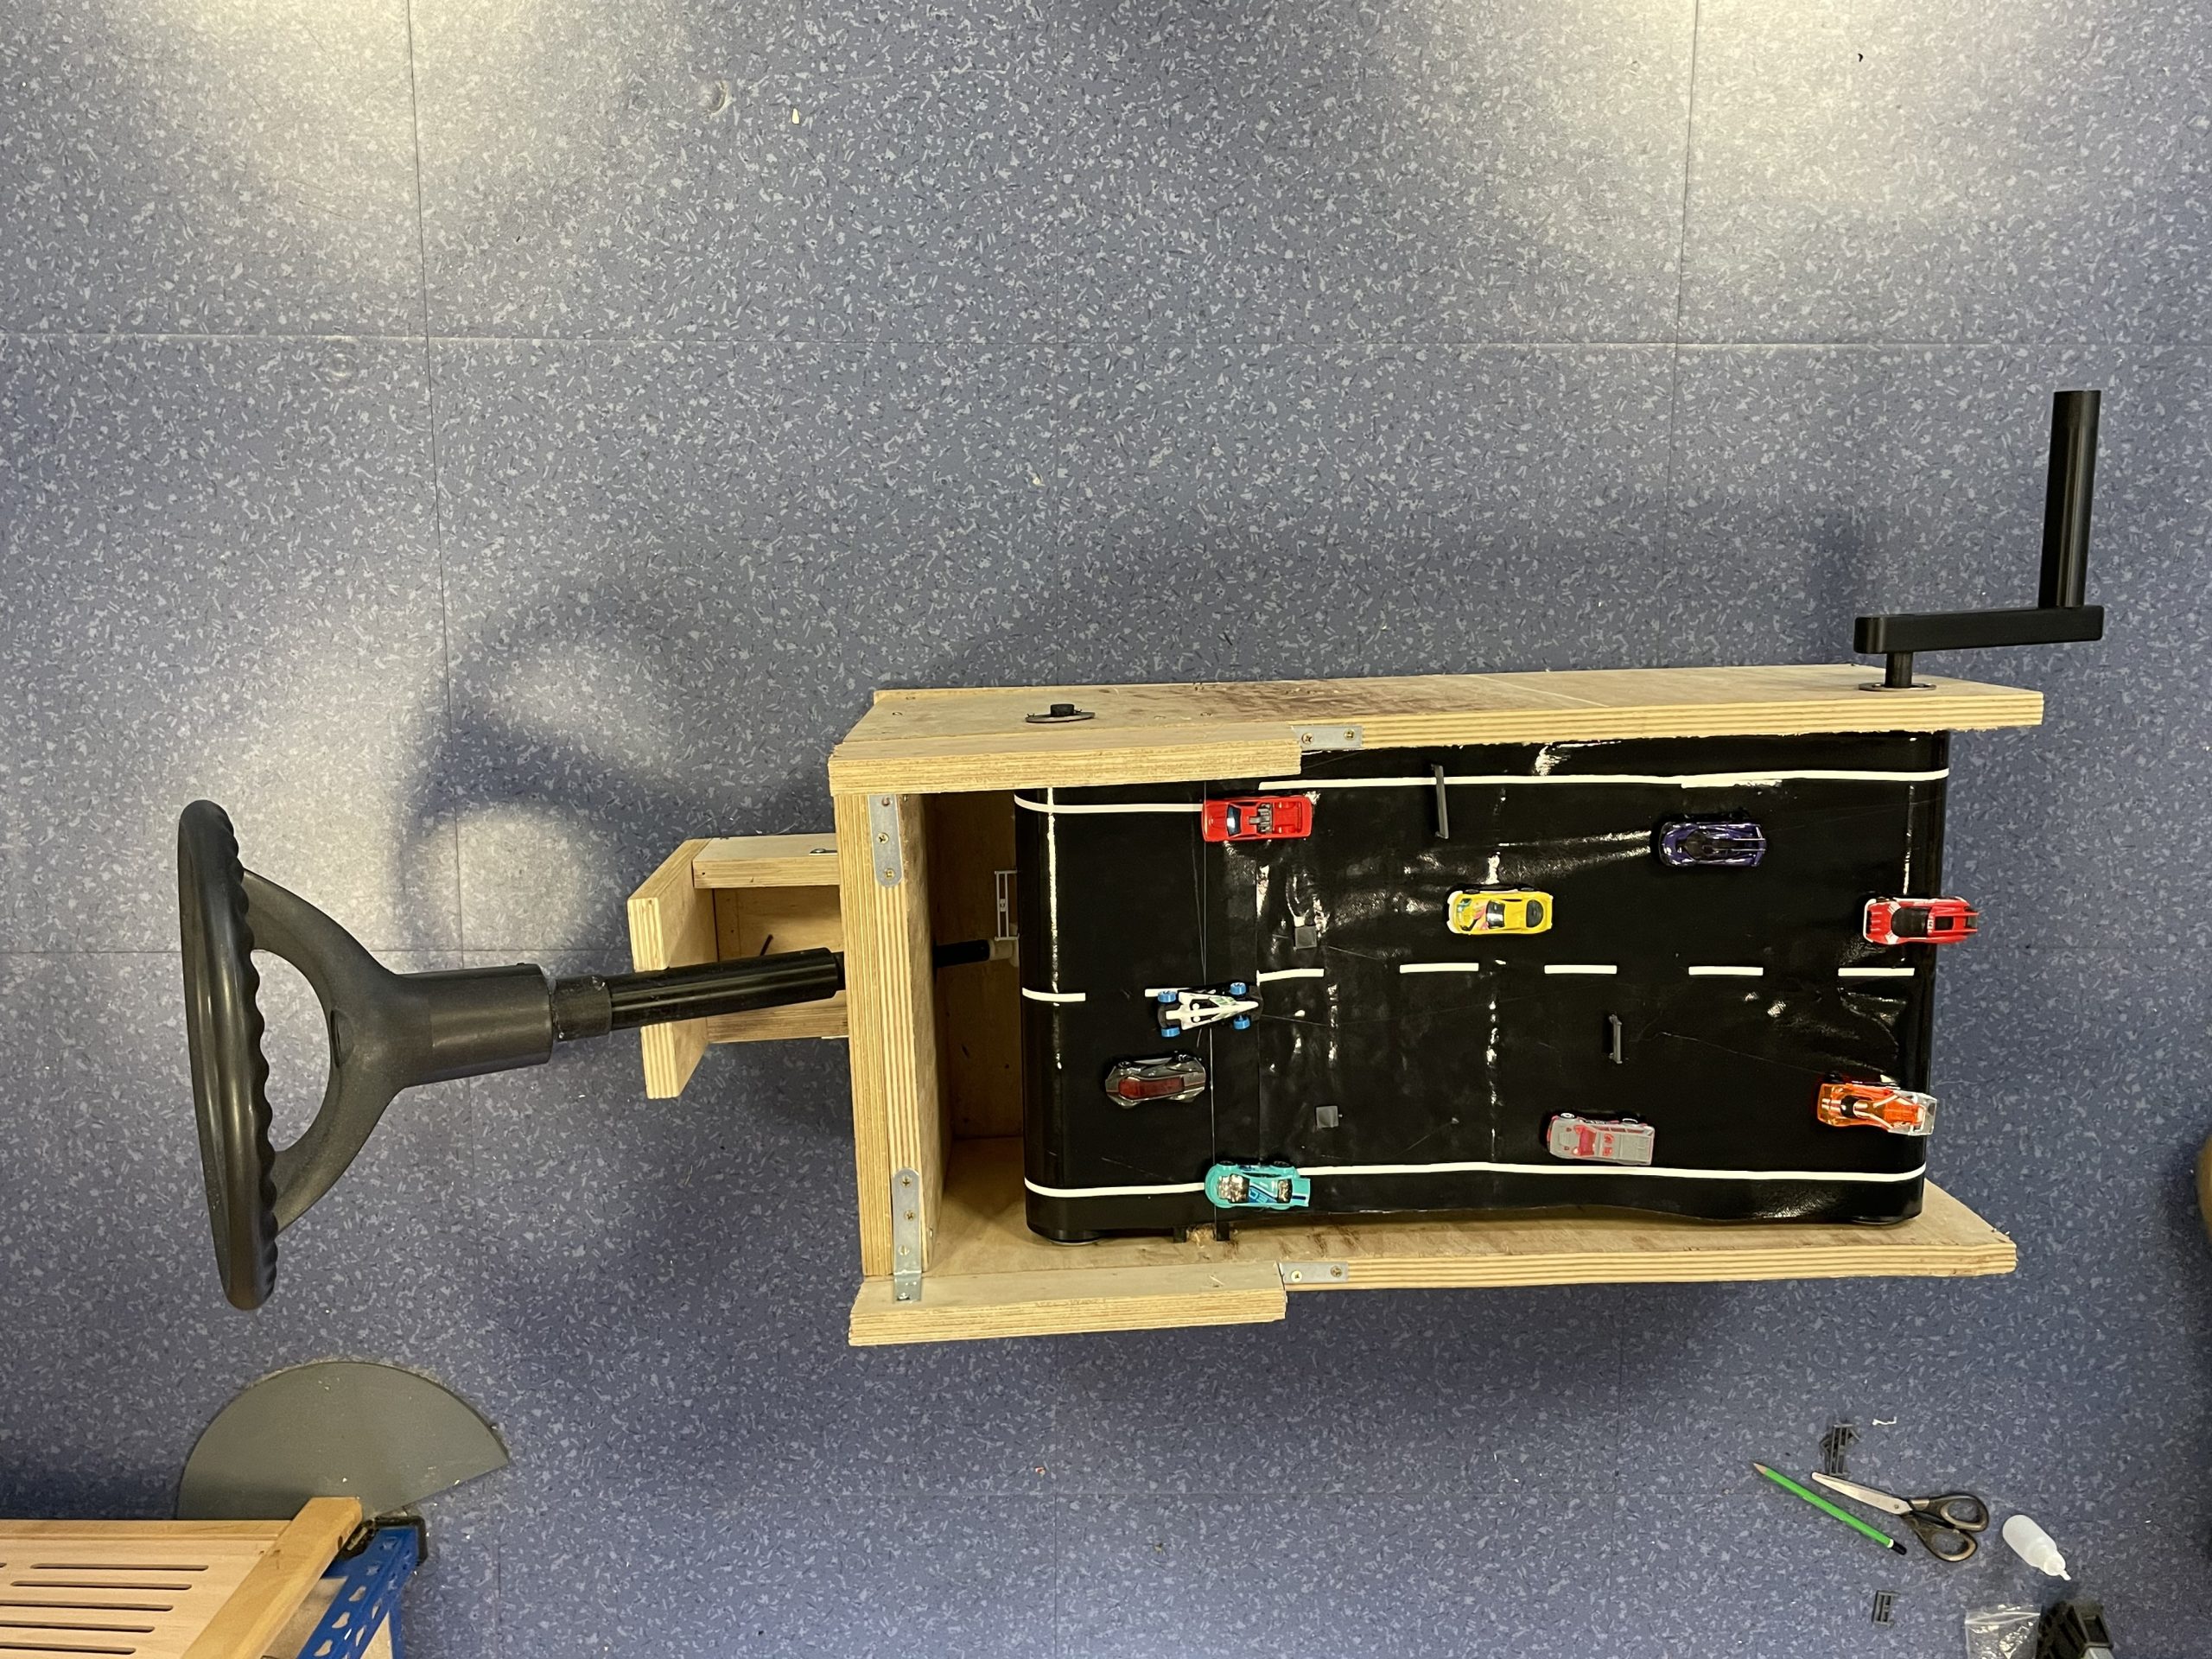
L’objectif est simple, le premier joueur ayant un volant entre ses mains, doit piloter un véhicule aiguillé par un aimant afin d’éviter toutes sortes d’obstacles (cônes, voitures, barrières) apparaissant en travers de sa route. De son côté, le deuxième joueur est chargé de la rotation du tapis, sur lesquels sont positionnés les obstacles, grâce à une manivelle. Son objectif est alors de faire varier la vitesse de rotation pour créer des incertitudes chez son vis-à-vis et ainsi commettre une collision entre le véhicule et les obstacles.
Pourquoi ce projet ?
Nous voulions un projet à la fois ludique et bien ancré dans la mécanique et la conception de systèmes, des domaines que l’on approfondira durant notre cycle ingénieur. Ce projet nous a alors semblé une évidence, d’autant plus qu’il est difficile de refuser un “jeu” lorsqu’on apprend qu’il représente 100 heures de travail.
Le départ du projet :
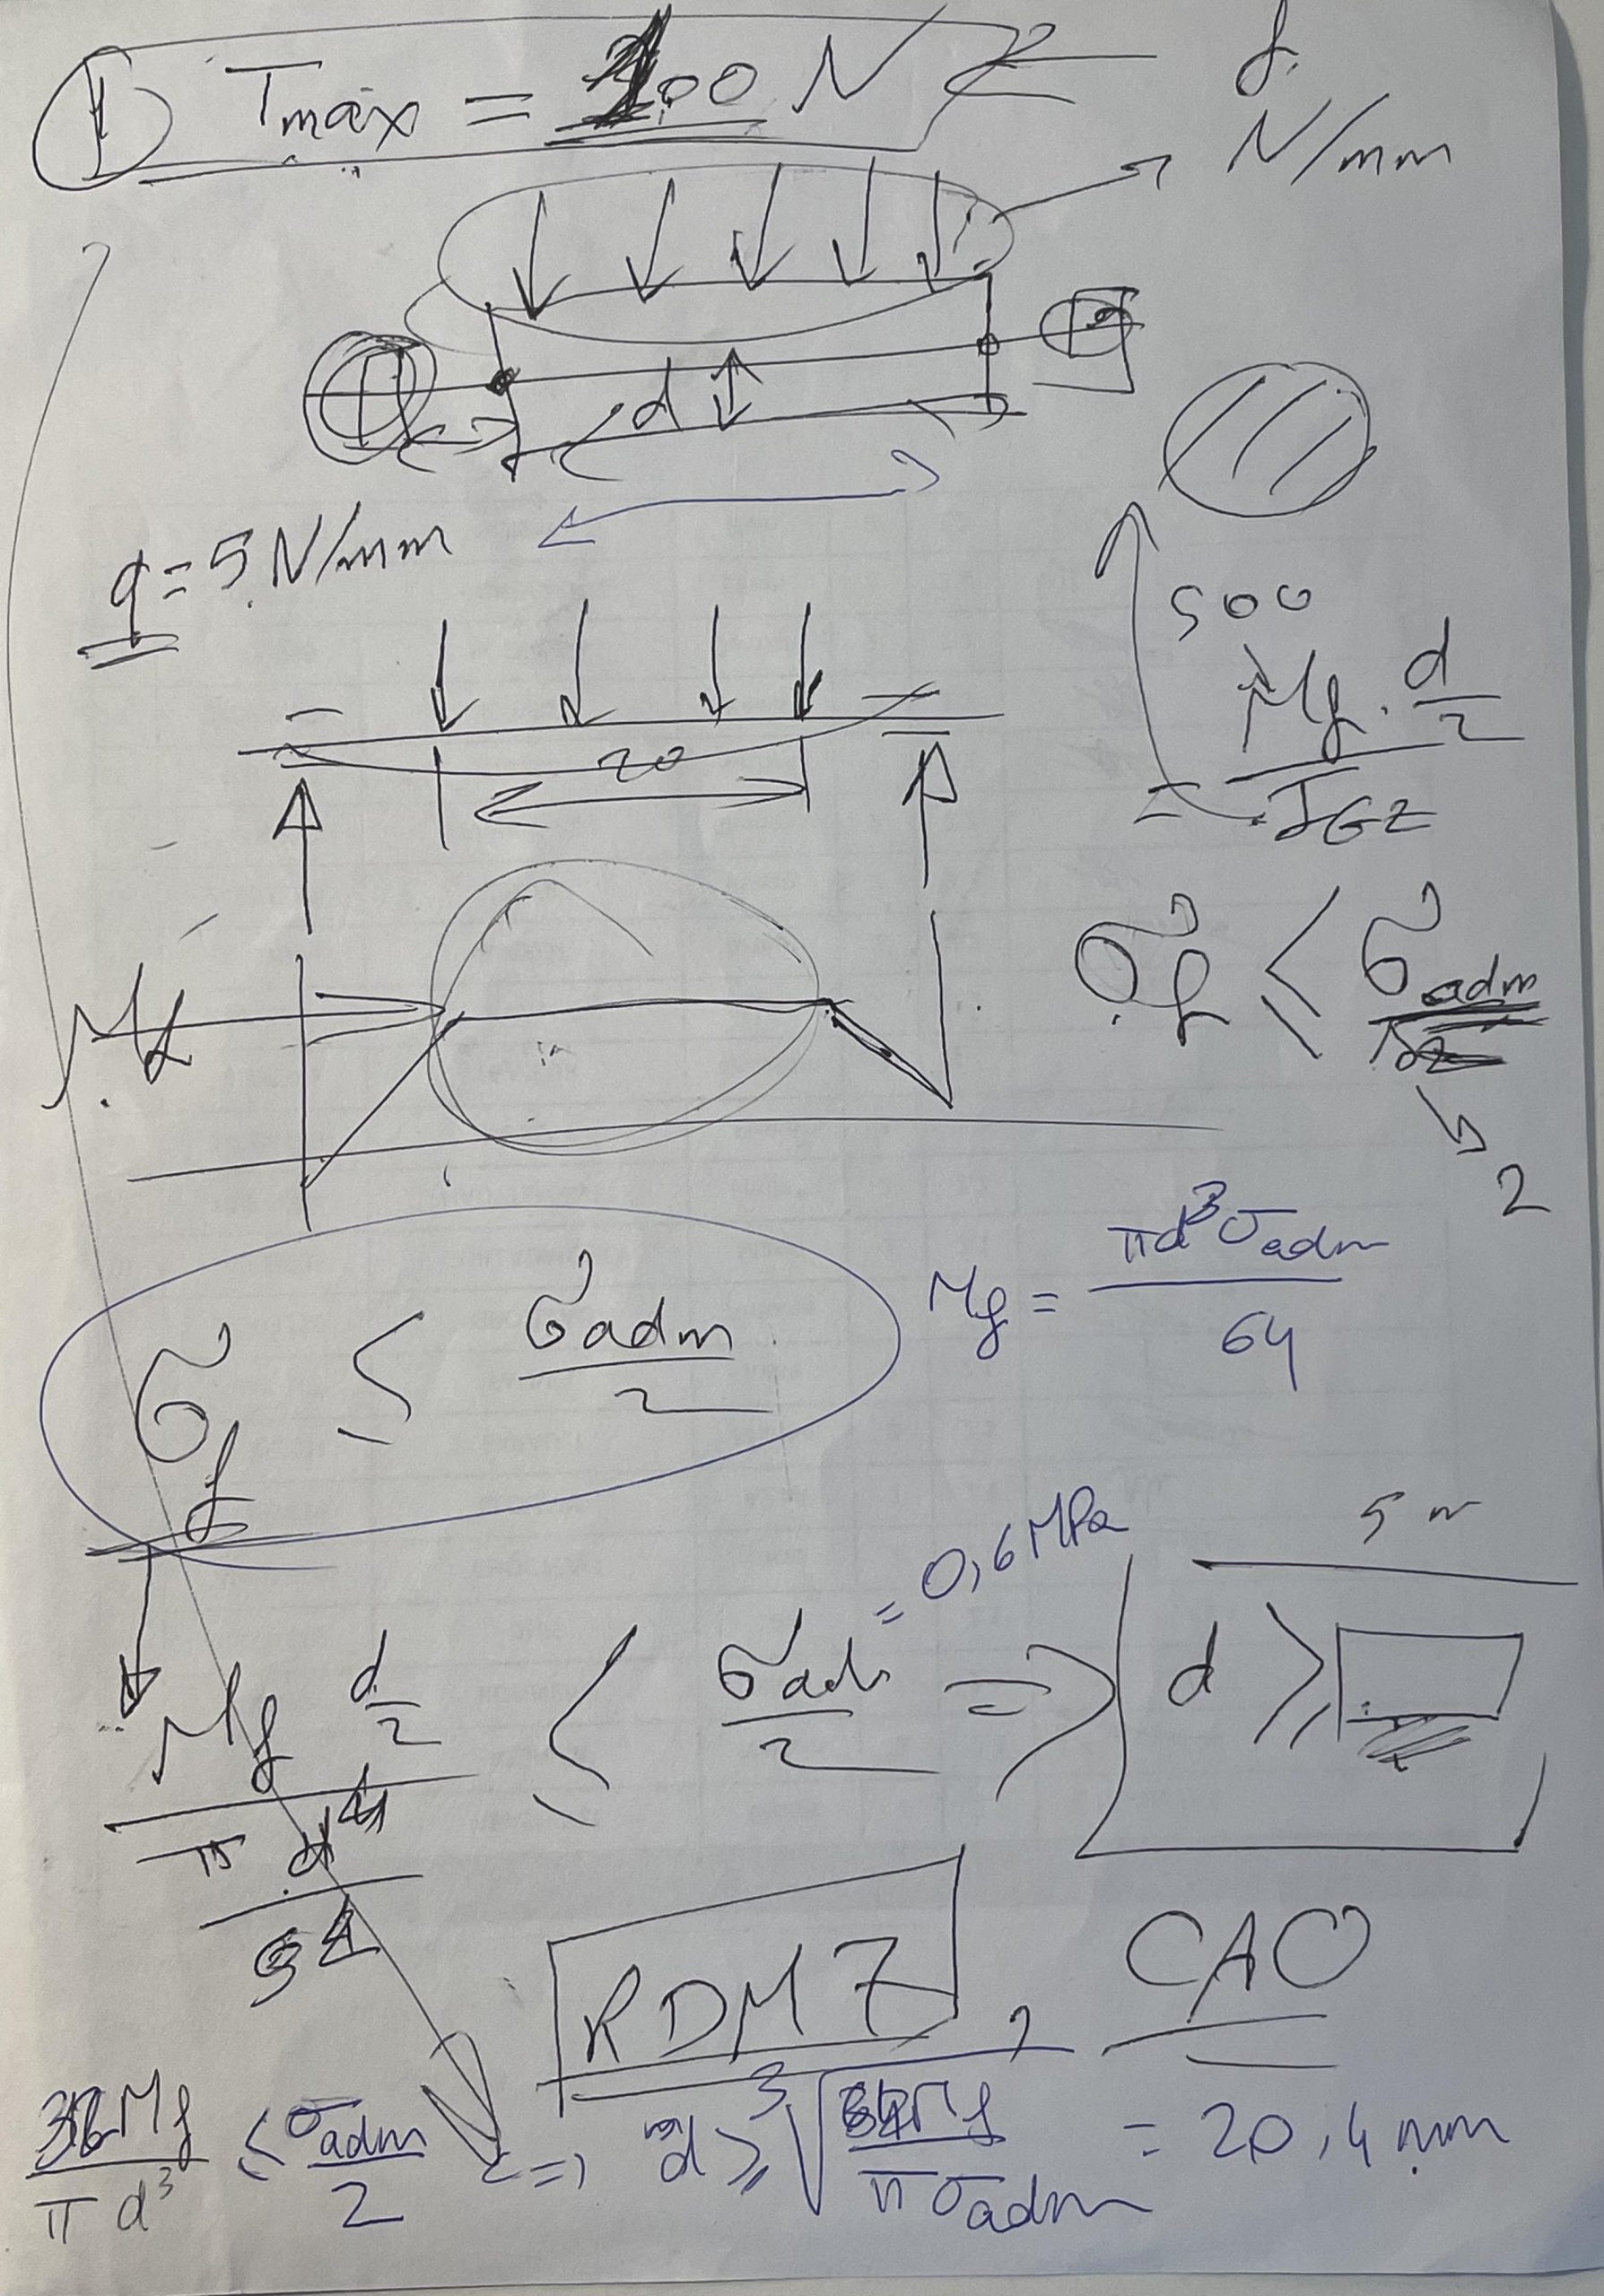
On risque de réveiller quelques souvenirs… Si je vous dis “vous, face à un sujet de philo”, vous voyez sans doute ce moment de vide absolu dans votre esprit. Eh bien, pour nous, c’était exactement ça, on ne savait pas par où commencer, ce qui a donné lieu à des brouillons comme celui-ci.
L’éclair de génie :
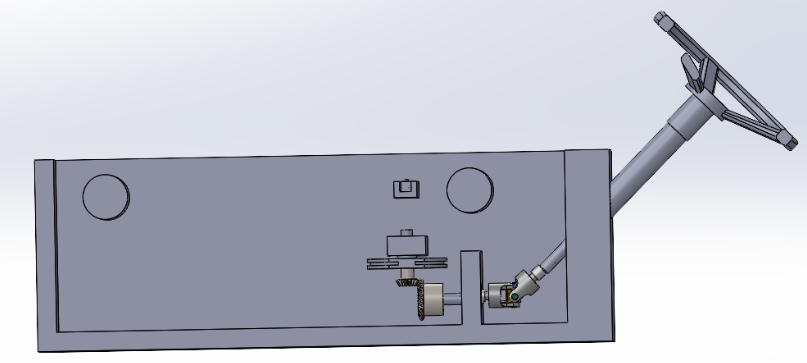
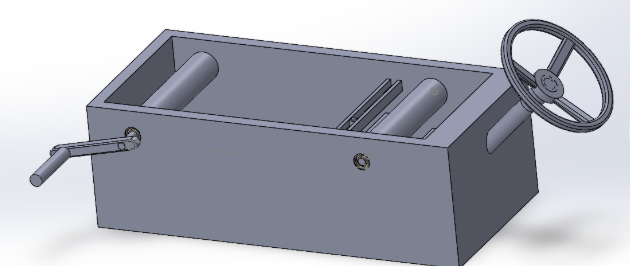
Pour faire simple, la problématique était “comment convertir la rotation du volant provoquée par le joueur, en une translation de gauche à droite du petit véhicule ?”. Après quelques semaines de réflexion, nous avons enfin trouvé un système mécanique cohérent et ergonomique pour le bon fonctionnement du jeu. Le volant, pièce maitresse et point de départ du système transmet à une roue dentée sa rotation par l’intermédiaire d’un joint cardan (si le mot vous paraît “barbare”, ne vous inquiétez pas, scrollez un peu plus bas pour avoir un peu plus d’explications). La roue dentée engrainée avec un pignon, va lui transmettre sa rotation par engrenage conique et donc faire tourner également la poulie (étant montée sur le même arbre que le pignon). La poulie va alors rembobiner le fil d’un côté et “laisser du mou” de l’autre ce qui permettra la translation de l’aimant et donc de la voiture.
Nous allons vous épargner les longs et périlleux calculs de dimensionnement qui vous plongeraient dans un univers confus et vous feraient décrocher. En bref, le but de cette partie préliminaire était d’assurer la fiabilité des pièces nécessaires à notre projet. Nous nous sommes ensuite lancés dans la conception assistée par ordinateur, afin de créer et d’assembler les pièces pour avoir un aperçu numérique du rendu de notre projet.
Qu’est ce qu’un joint de cardan ?
Nous sommes persuadés que vous en avez déjà vu un sans vous en rendre compte si vous avez chez vous des volets qui s’ouvrent et ferment avec une manivelle. La pièce ressemble à ça :
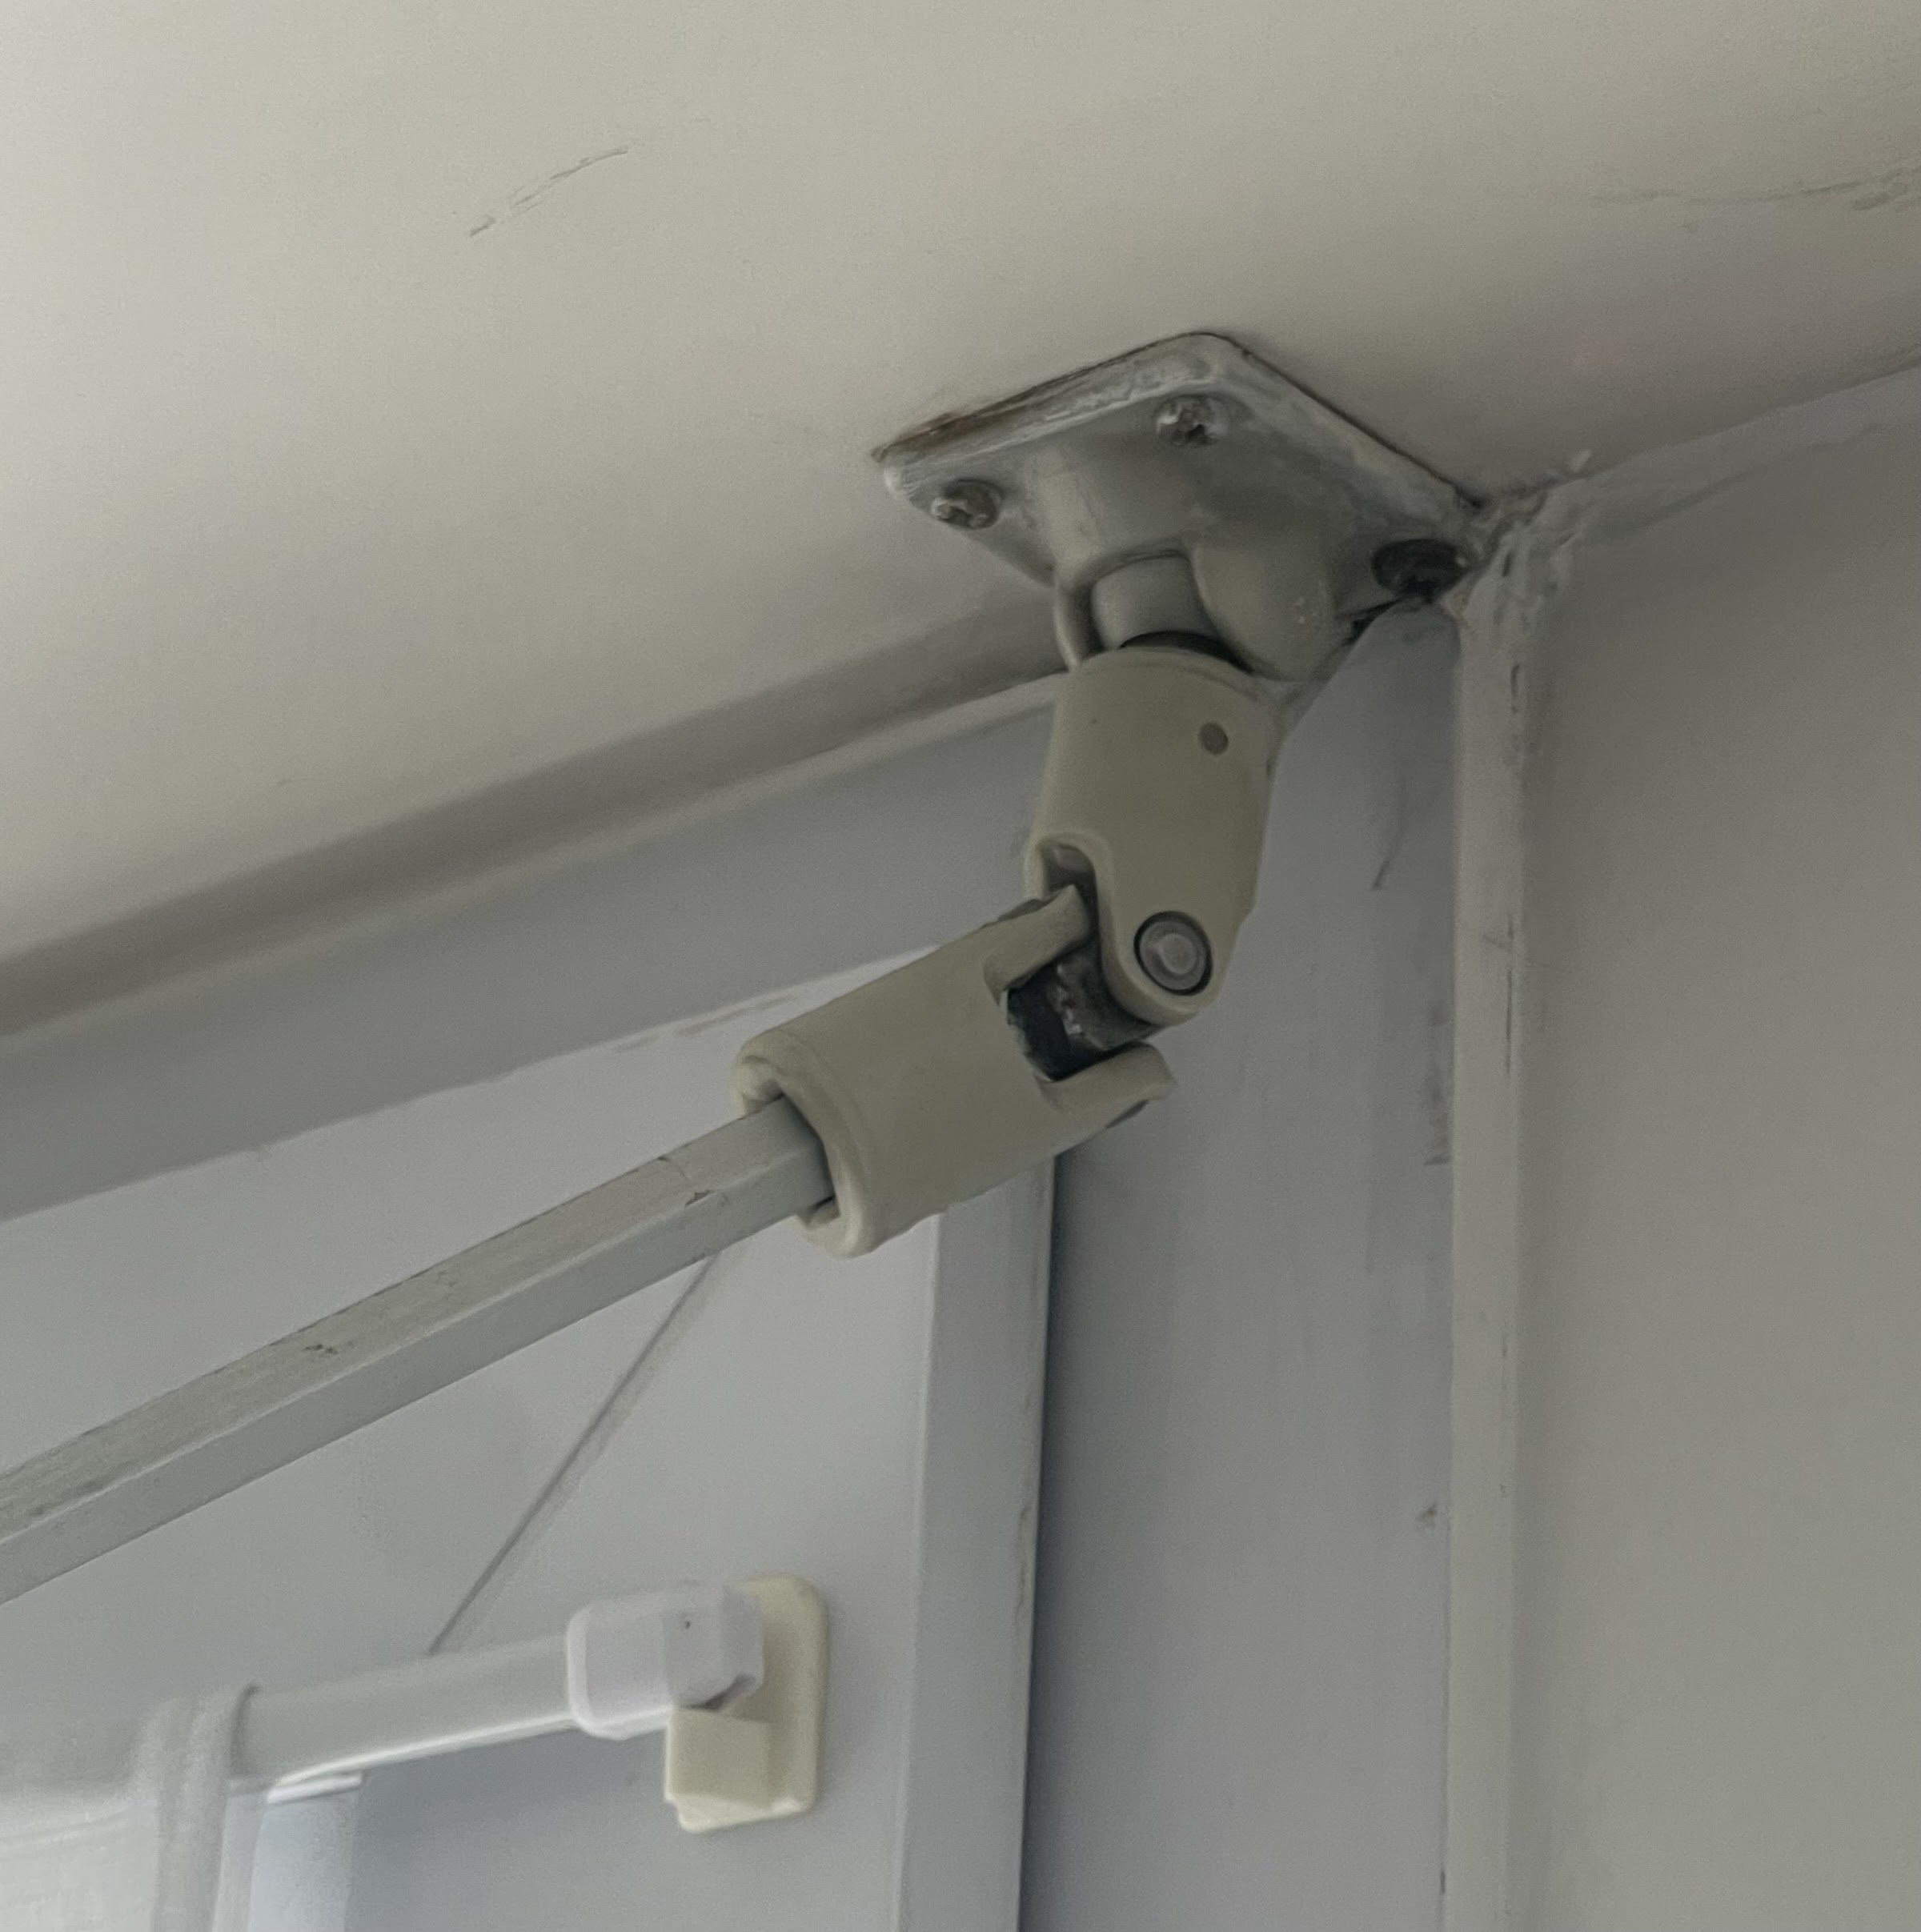
Ou avec une vision un peu plus technique à ça :
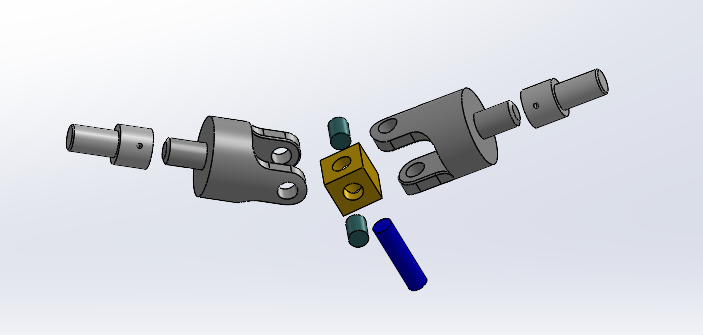
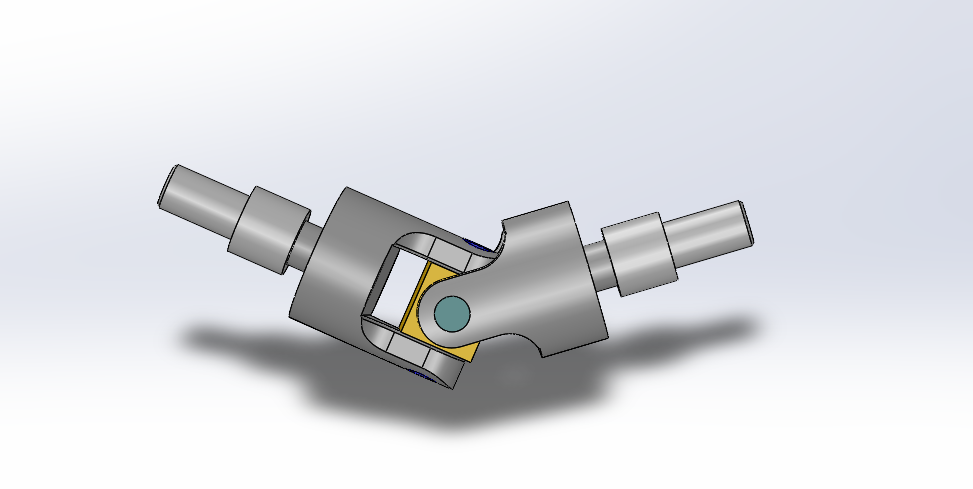
C’est un élément mécanique utilisé pour transmettre un mouvement rotatif entre deux arbres qui ne sont pas alignés ou qui peuvent changer d’angle entre eux pendant le fonctionnement.
Un grand obstacle à notre réussite :
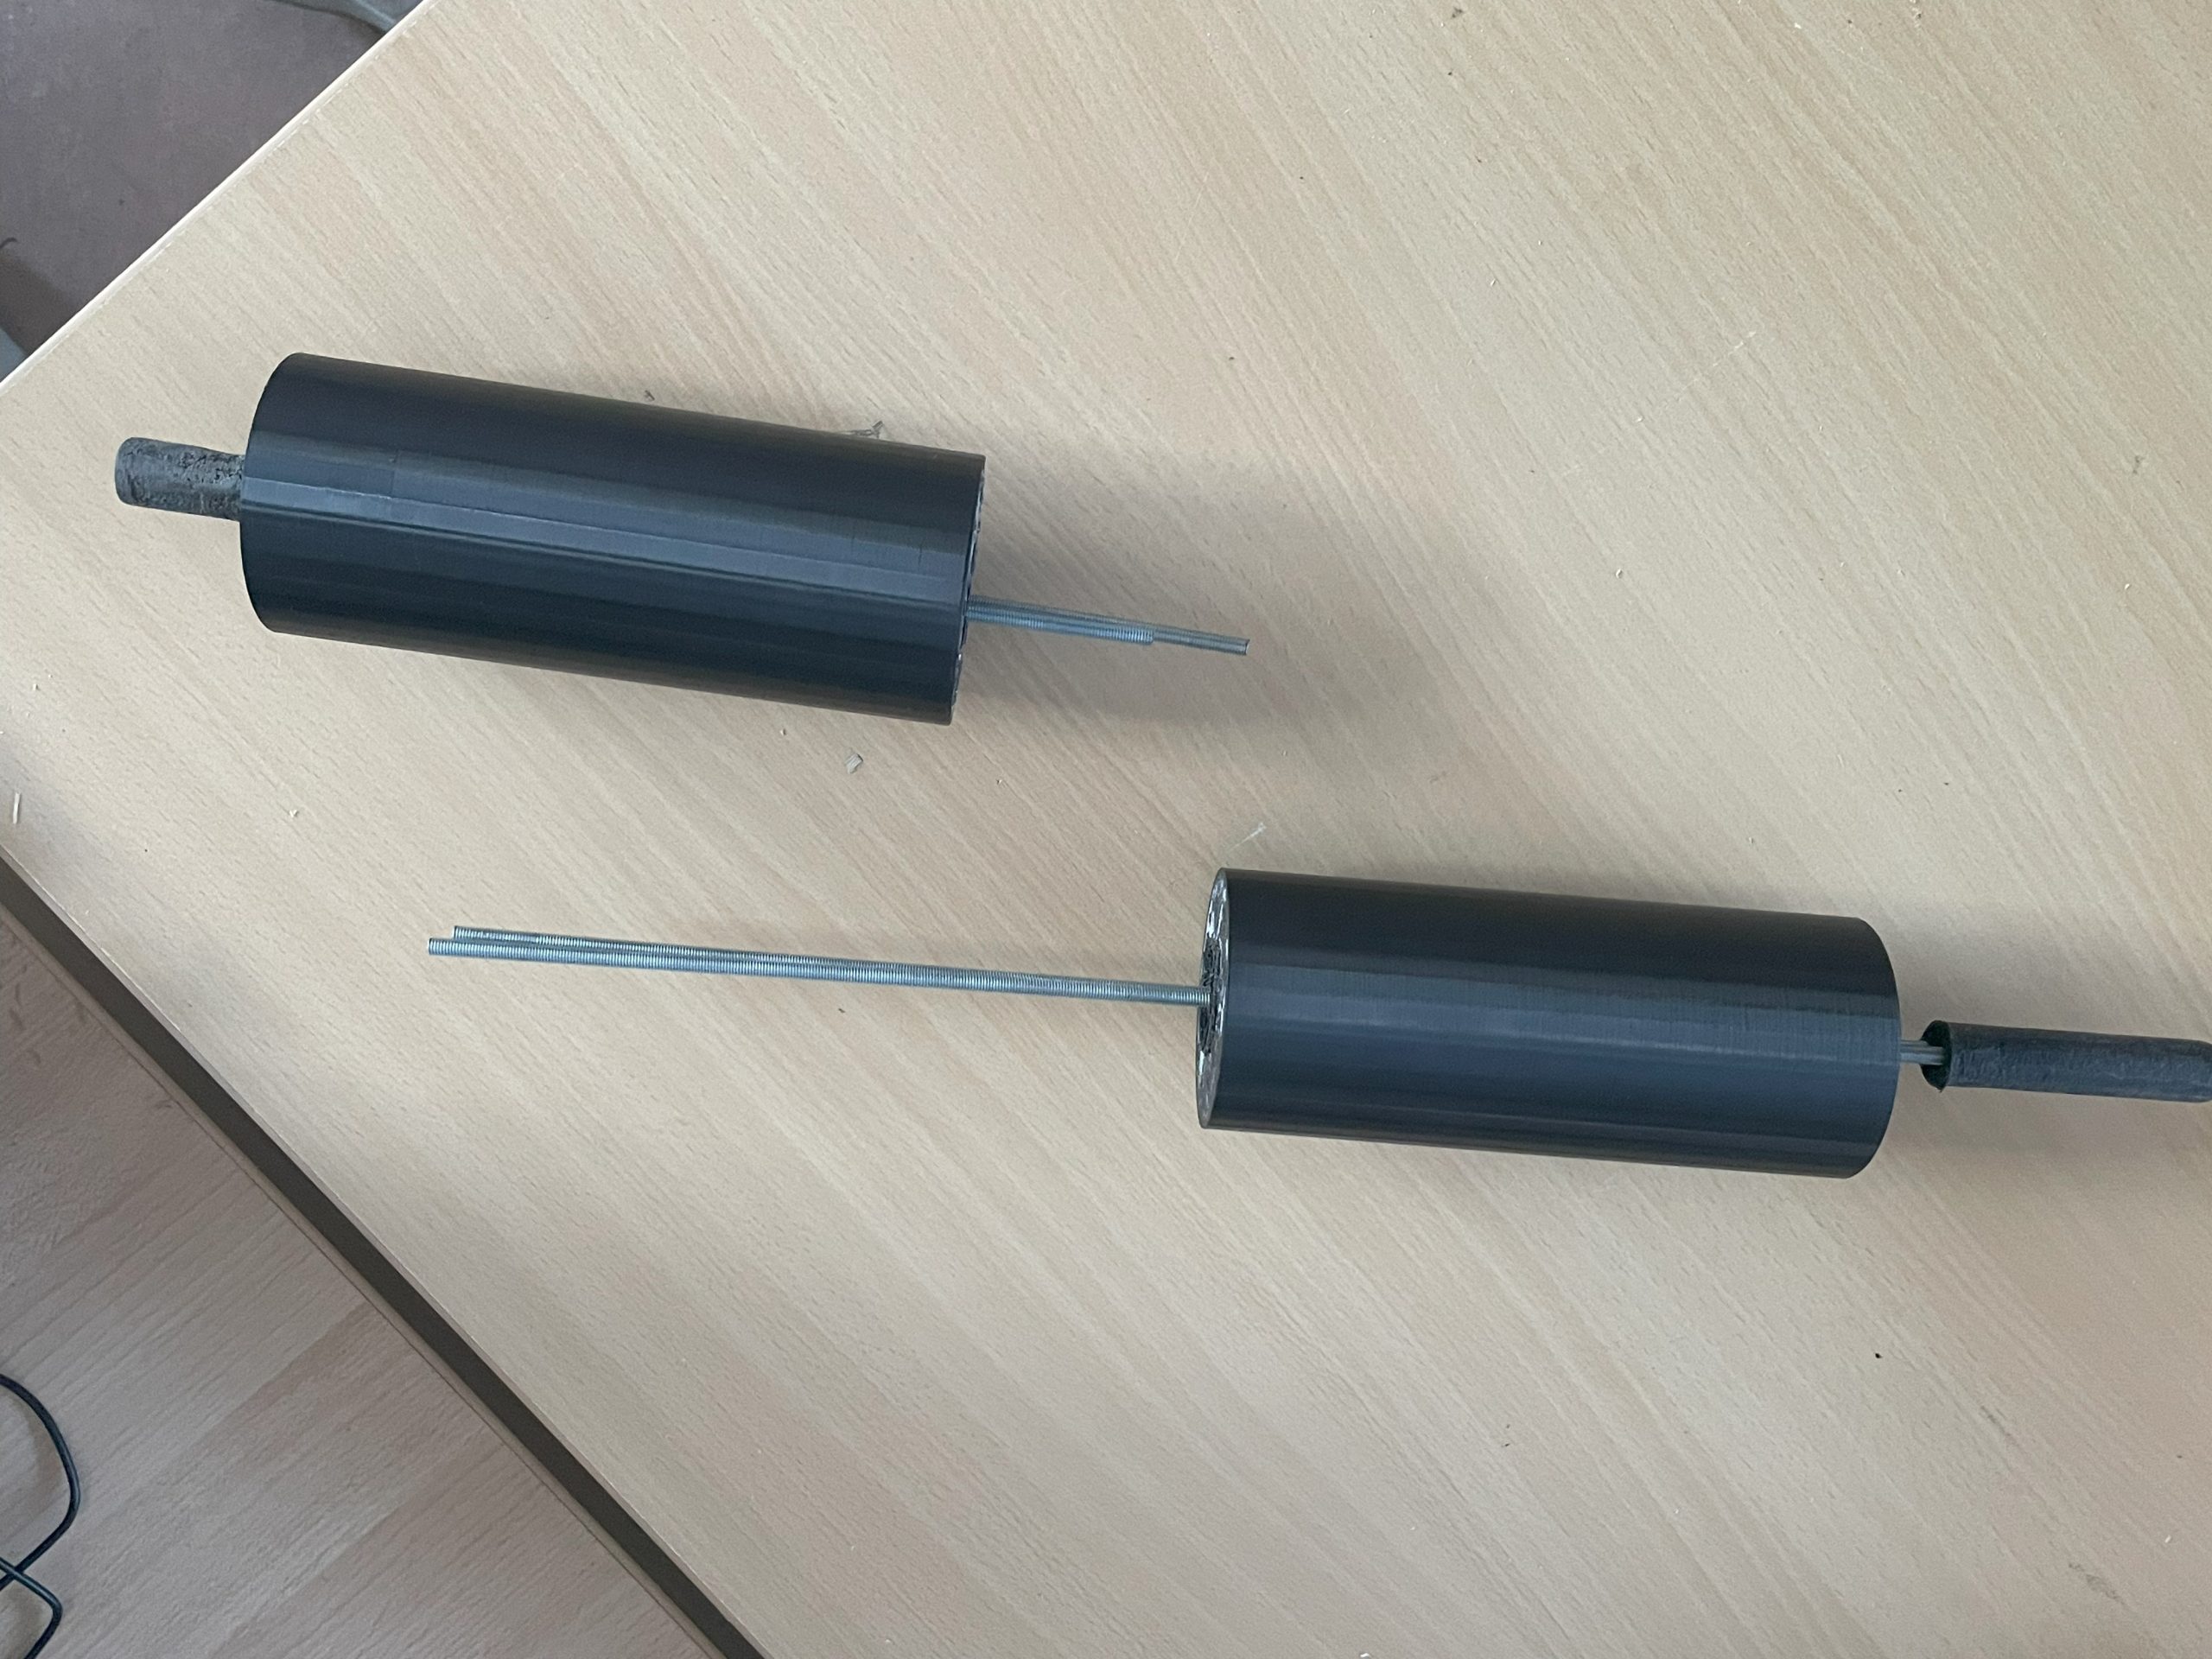
Nous étions bien naïfs de croire que se procurer des cylindres serait facile. La première idée parvenue à notre esprit était d’utiliser un bois feuillu et robuste et donc naturellement de contacter un menuisier ou ébéniste. Or il semblerait que ce type de pièce ne soit pas leur spécialité car aucun n’a donné suite à notre échange. Nous avons ensuite cherché à joindre un métallier, pour usiner ces pièces en aluminium. Le budget ainsi que le délai ne correspondaient pas non plus à nos attentes. Nous nous sommes donc résignés à l’impression 3D qui, malgré une solidité légèrement inférieure, nous offrait une bonne solution, en raison de sa rapidité d’exécution et de son moindre coût.
Malheureusement, le cylindre esclave de la manivelle est tombé d’une table et s’est fragmenté en trois morceaux, ce qui nous a permis (et contraints) de le consolider à l’aide de 5 barres de métal. Pour ressouder le tout, nous avons utilisé un décapeur thermique.
Une liste de matériel plutôt fournie…
Entre petites voitures et fil de pêche, autant vous dire que les vendeurs nous ont vraiment pris au sérieux lorsque nous leur répondions que c’était “pour un projet d’école d’ingénieur”. Plus sérieusement, les délais de livraison ont été LE majeur problème que nous avons rencontré. Il faut dire que nous avons eu besoin d’une multitude de choses : des nappes en toile cirée, des rondelles/vis, des roulements à billes, des aimants, du fil de pêche et bien sûr, nos fameuses petites voitures. Chaque élément devait répondre à une fonction précise, ce qui compliquait encore davantage la recherche de matériel (aimant suffisamment puissant, fil qui se rembobine sans difficultés…). C’est dans ce contexte que l’impression 3D s’est révélée être une alternative précieuse, nous permettant de contourner les délais interminables, et de concevoir des pièces sur mesure, parfaitement adaptées à nos besoins. Pour les plus curieux, voici tout le matériel que nous avons eu besoin de commander :
- un volant
- 20 petites voitures
- une bobine de fil de pêche
- 2 aimants
- une nappe en toile cirée
- des rondelles
- des vis
- des roulements à billes
- des planches de bois
Et celui imprimé en 3D :
- 2 rouleaux (pour la rotation du tapis)
- un rouleau (pour la transmission de la rotation du volant)
- un joint de cardan
- un engrenage (roue et pignon)
- une poulie
- une manivelle et sa poignée
- une gouttière
- un support pour l’aimant
L’assemblage final
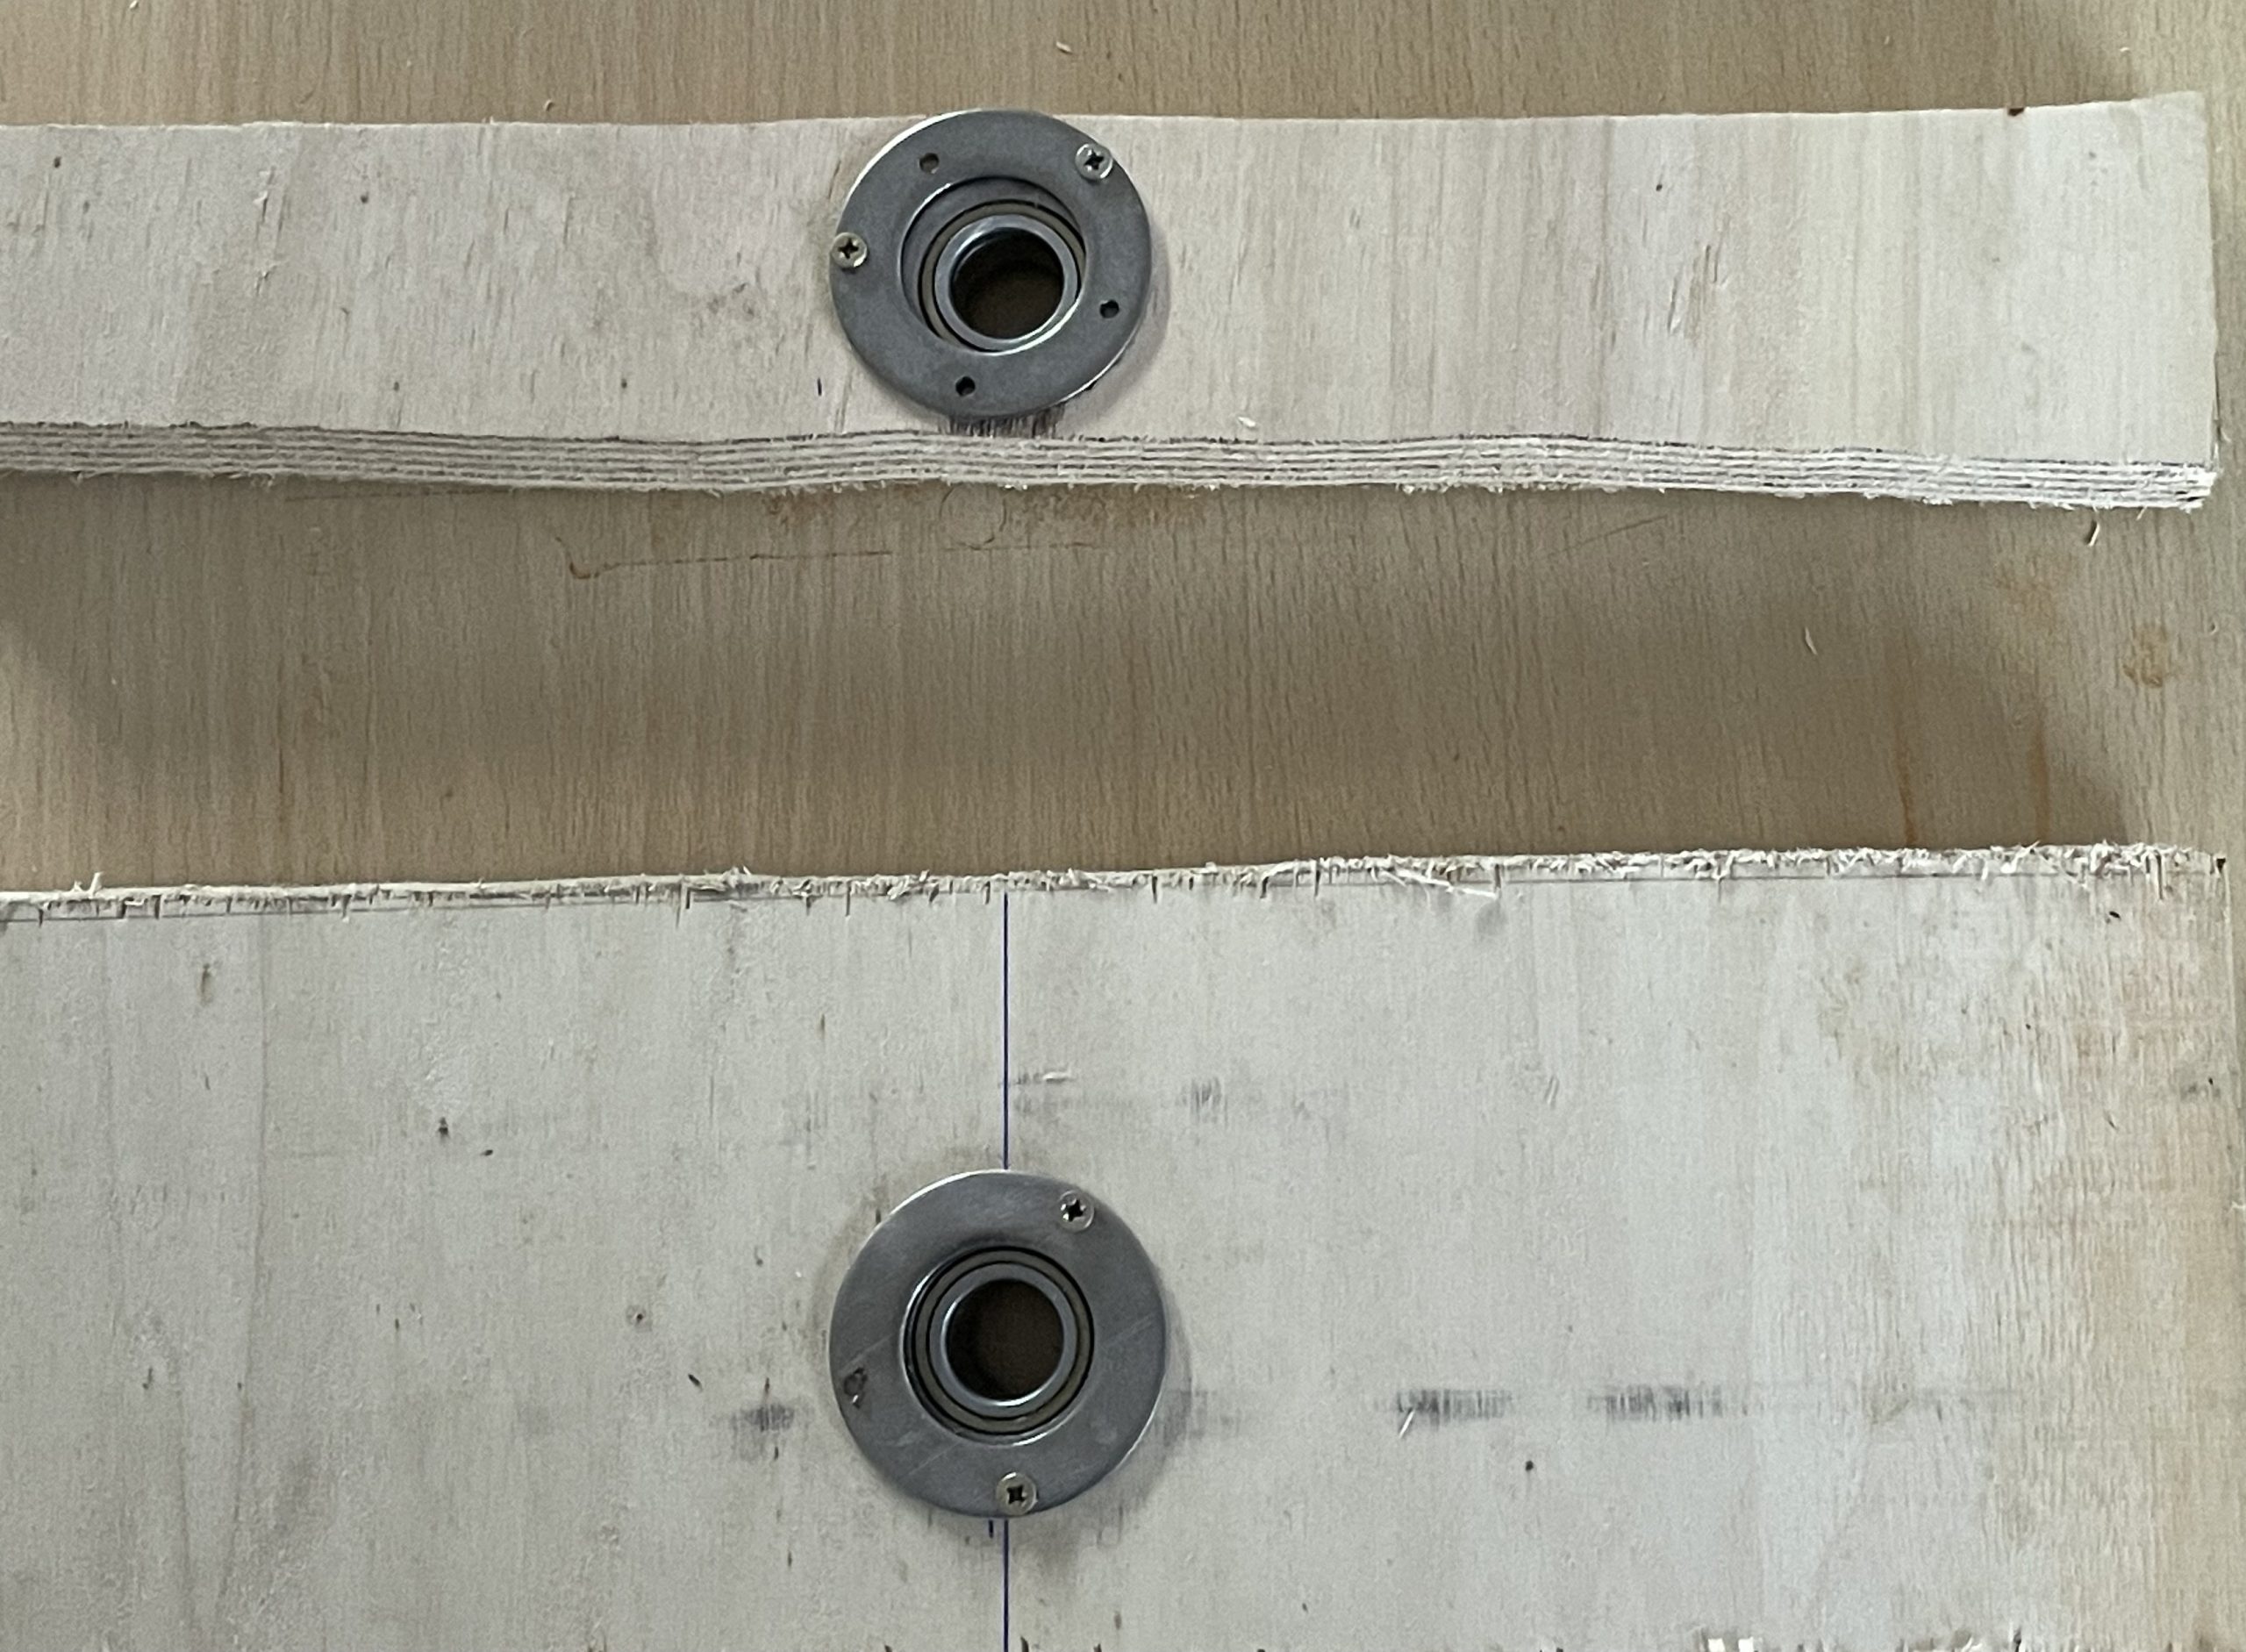
Une fois ce matériel en notre possession, il ne nous restait plus que la dernière étape : le montage de notre projet. Nous avons commencé par découper 7 planches de bois (sol, parois latérales, avant, arrière et intérieures) puis nous avons percé les parois afin d’y insérer les roulements à billes bloqués par des rondelles.
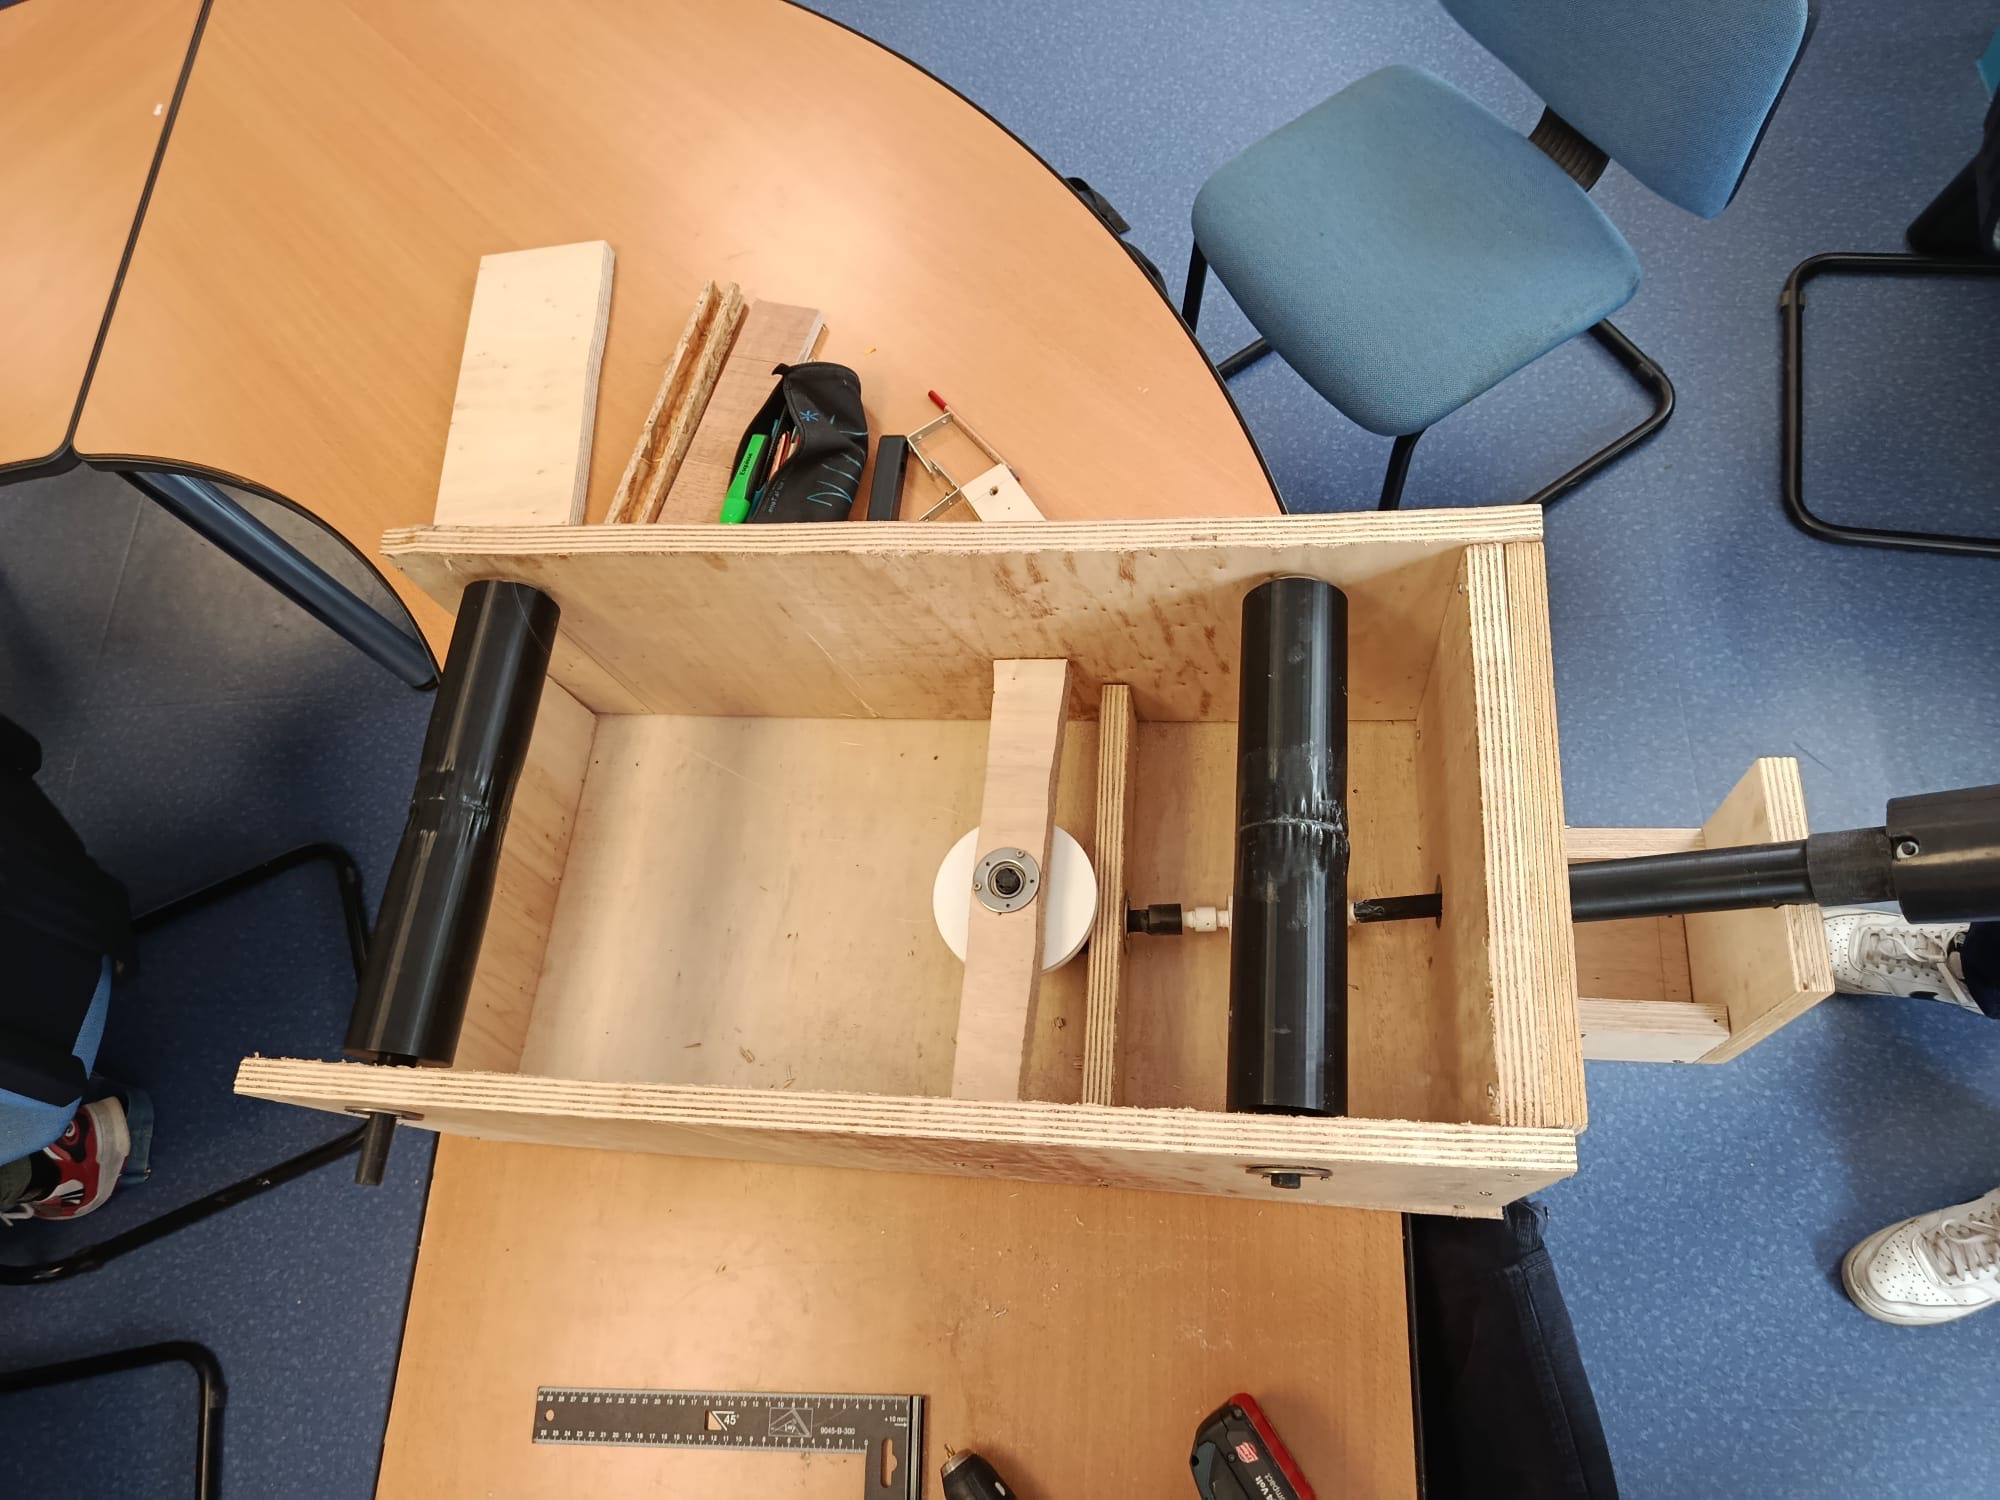
Ensuite, nous avons assemblé les parois avant, arrière et une latérale sur le sol du bâti afin de pouvoir positionner les parois intérieures, dépendant du système mécanique. Nous avons en parallèle, monté le volant sur son axe puis introduit ce dernier dans le trou (percé à 30 degrés) prévu à cet effet.
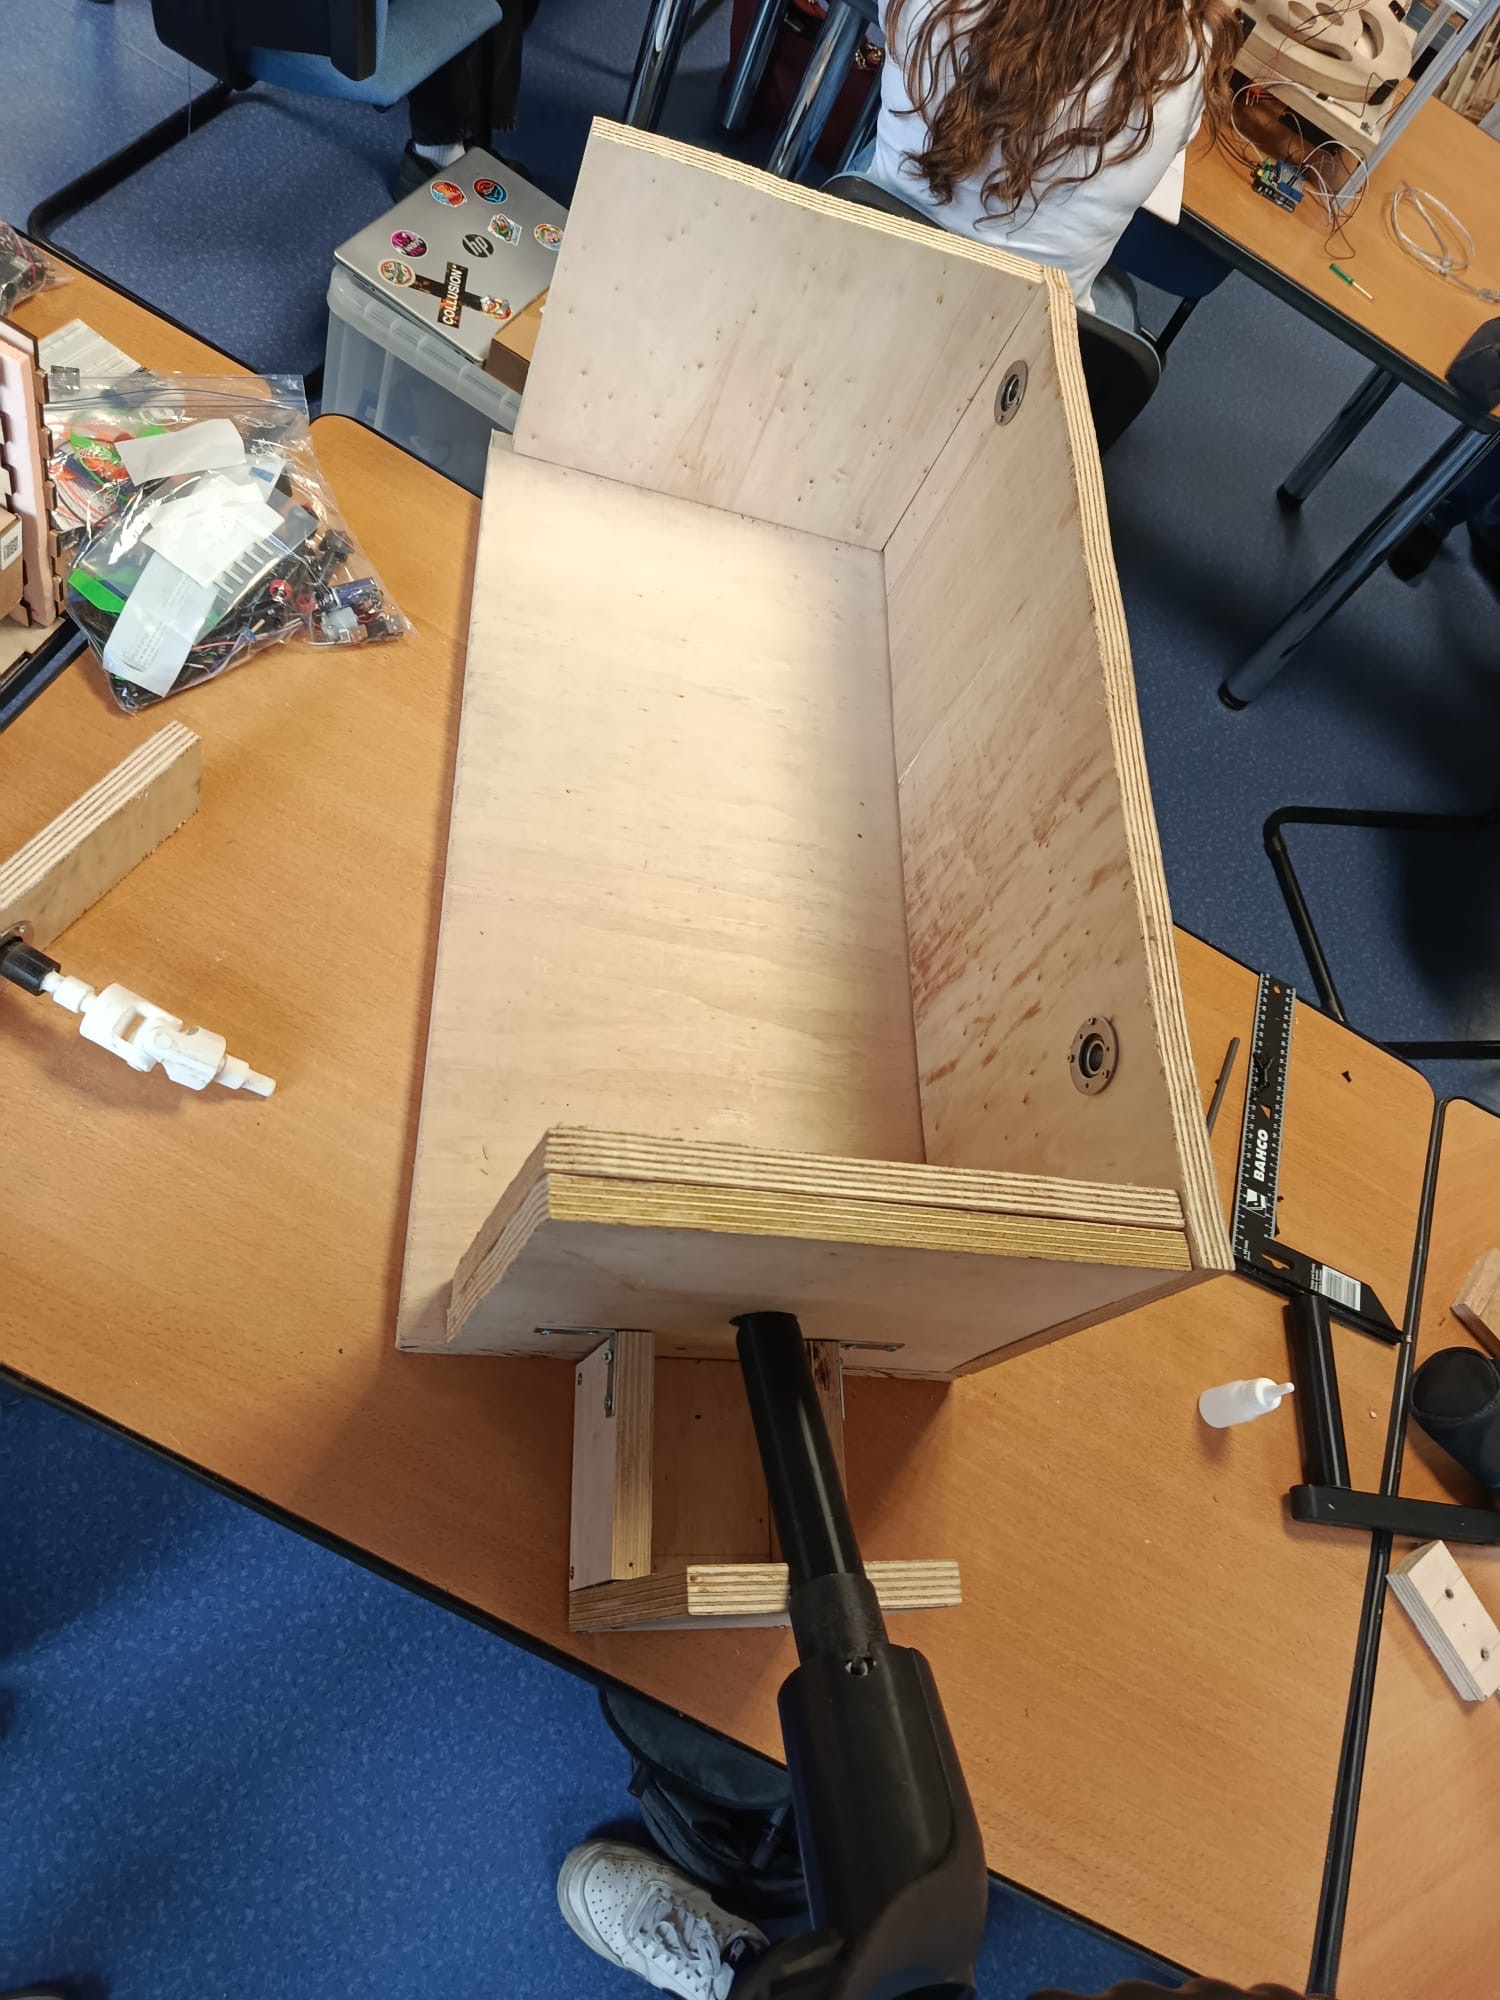
Comme vous pouvez voir sur la photo précédente, nous n’étions pas très confiants de laisser le volant, plutôt lourd, au bout de l’axe. Nous avons alors décidé de créer un petit support permettant de reposer l’axe (bien qu’il ne présentait pas de signe de fatigue). Nous l’avons encastré avec des équerres de métal et des vis.
Une fois le volant monté, l’assemblage du système mécanique et le positionnement des planches intérieures étaient très minutieux pour permettre l’engrènement optimal de la roue dentée et du pignon.
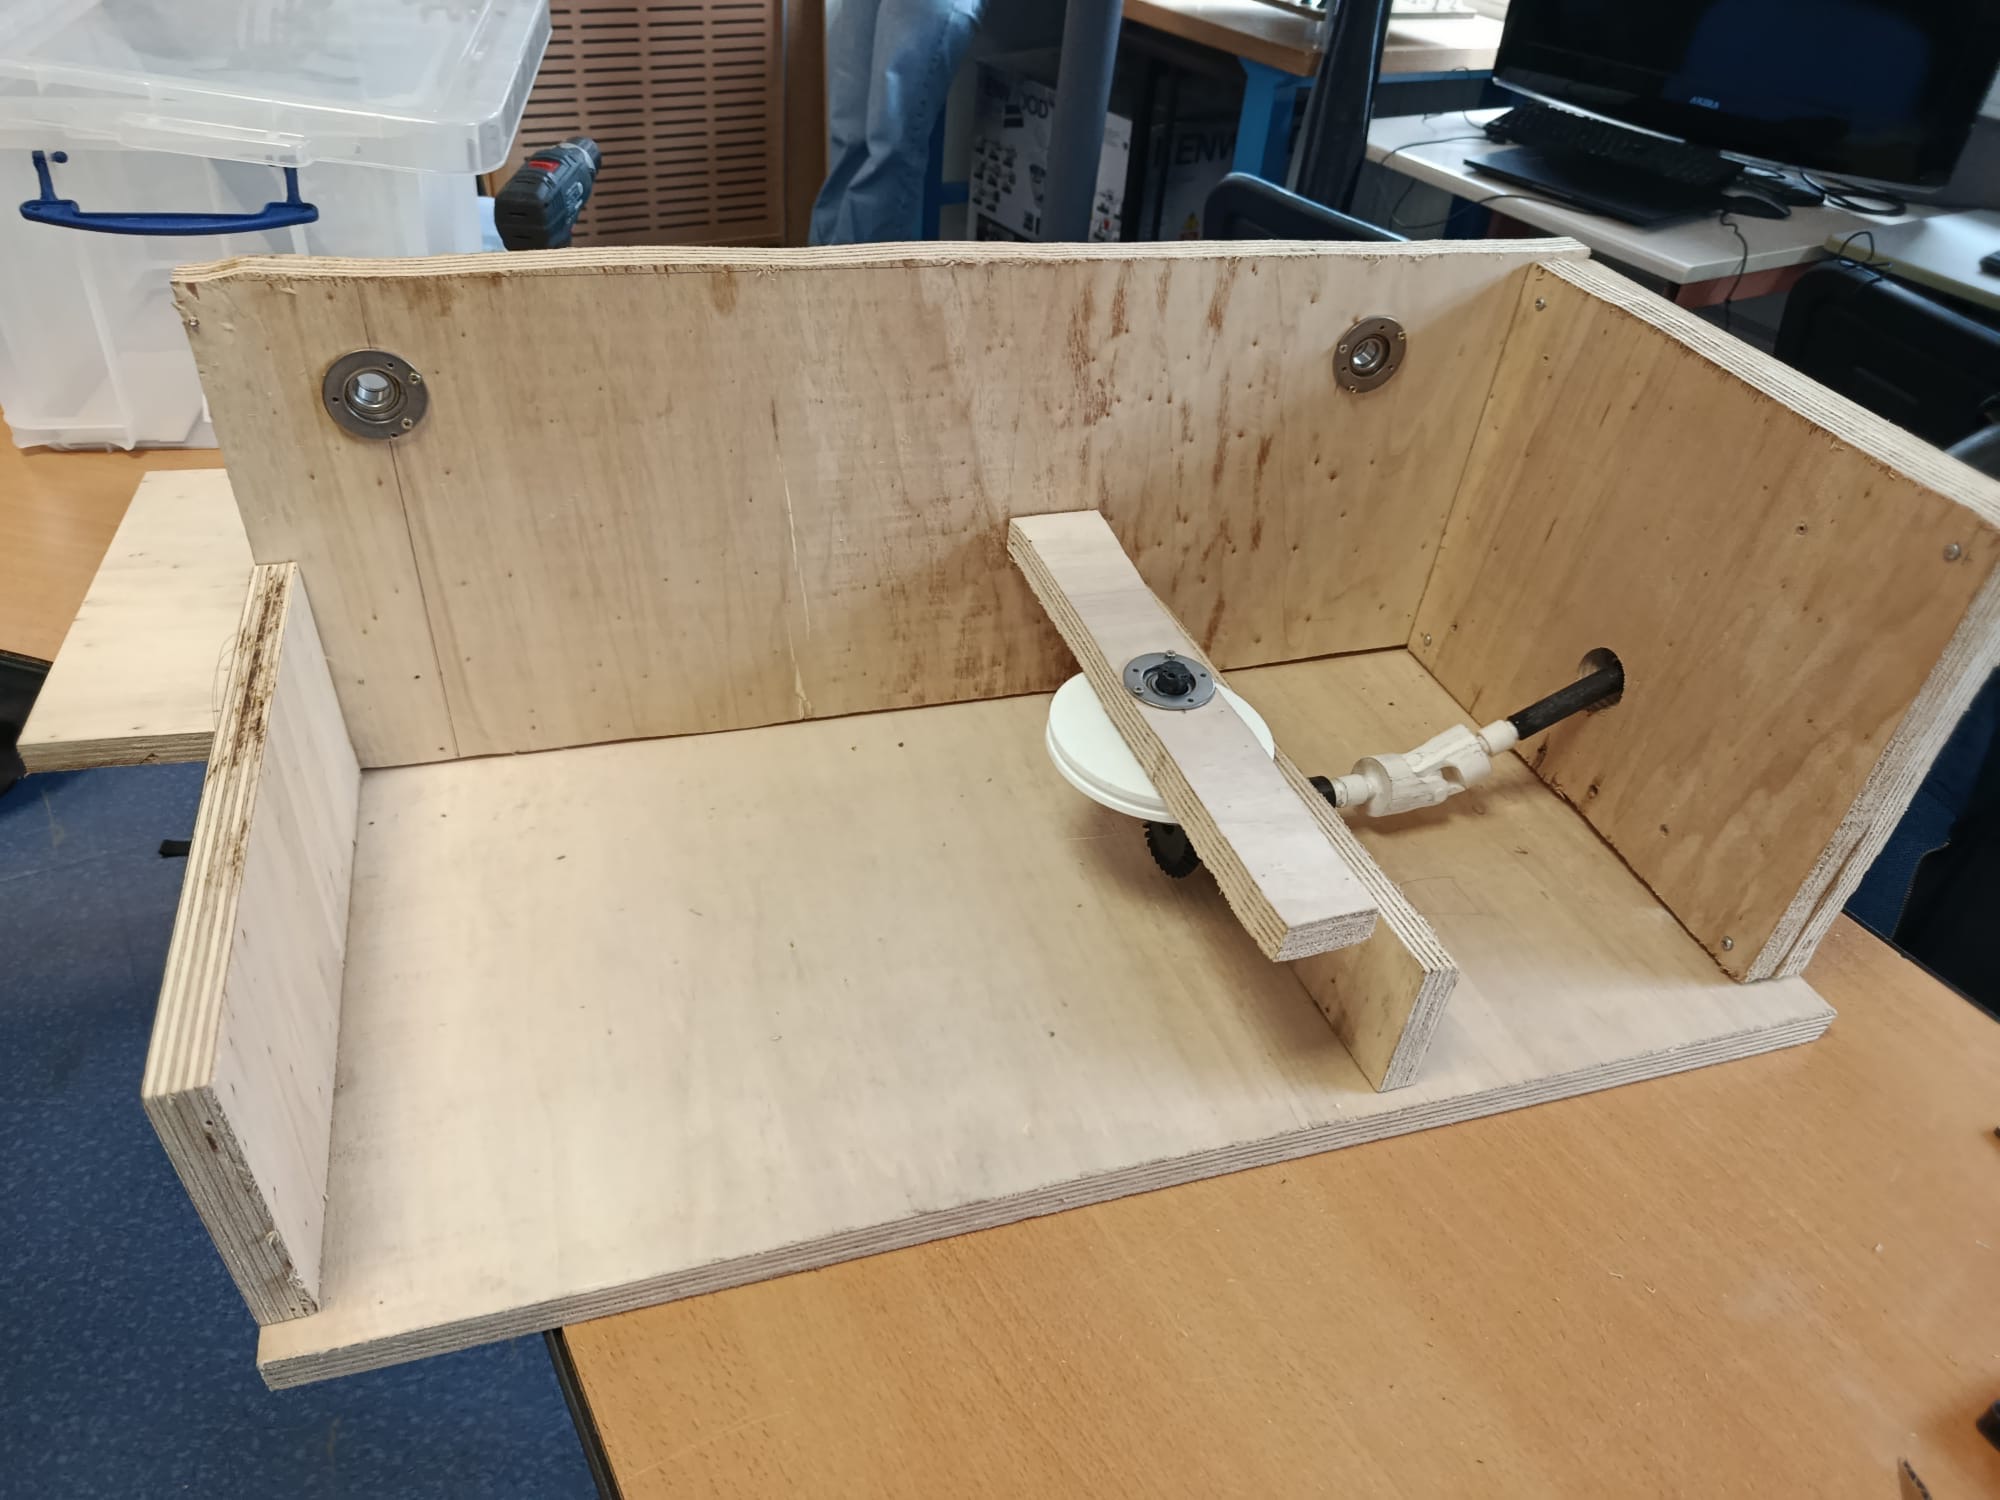
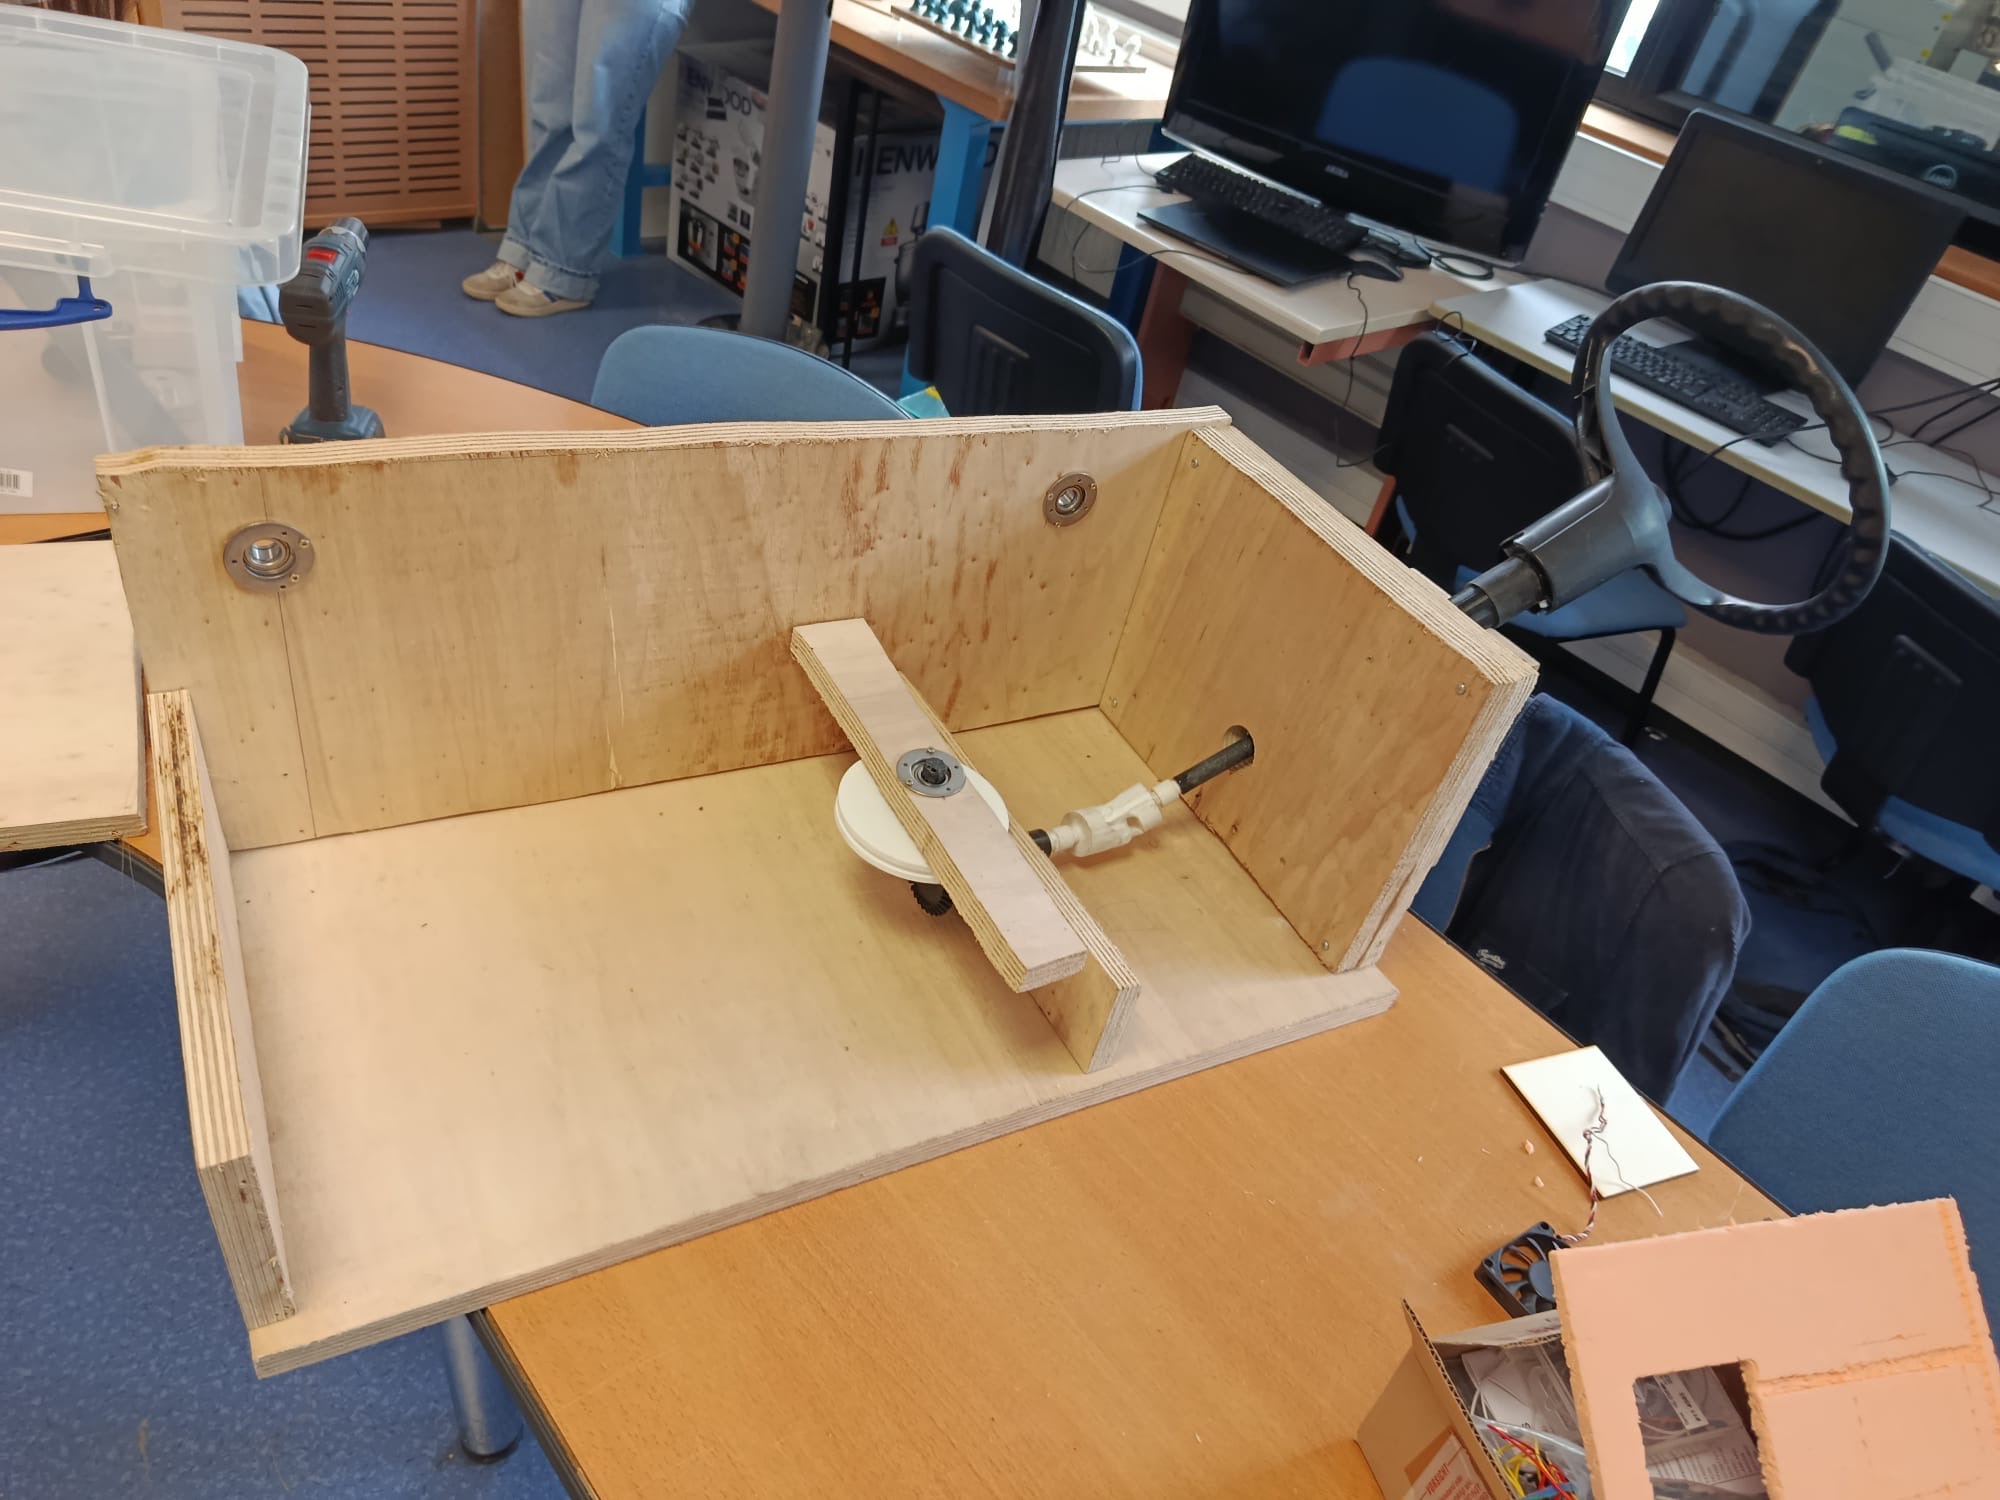
Prochaine étape (et heureusement bien plus simple que la précédente) : il fallait insérer les deux cylindres esclaves du tapis dans les roulements à billes fixés sur la première planche latérale. Une fois en place, on a pu refermer le bâti en vissant la seconde planche latérale, elle aussi équipée de deux roulements pour maintenir les rouleaux.
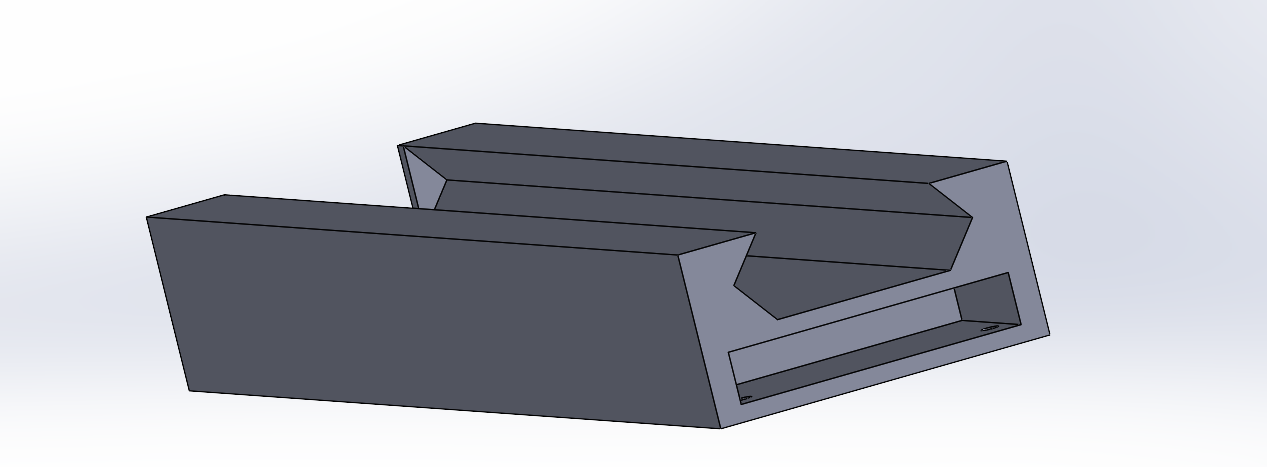
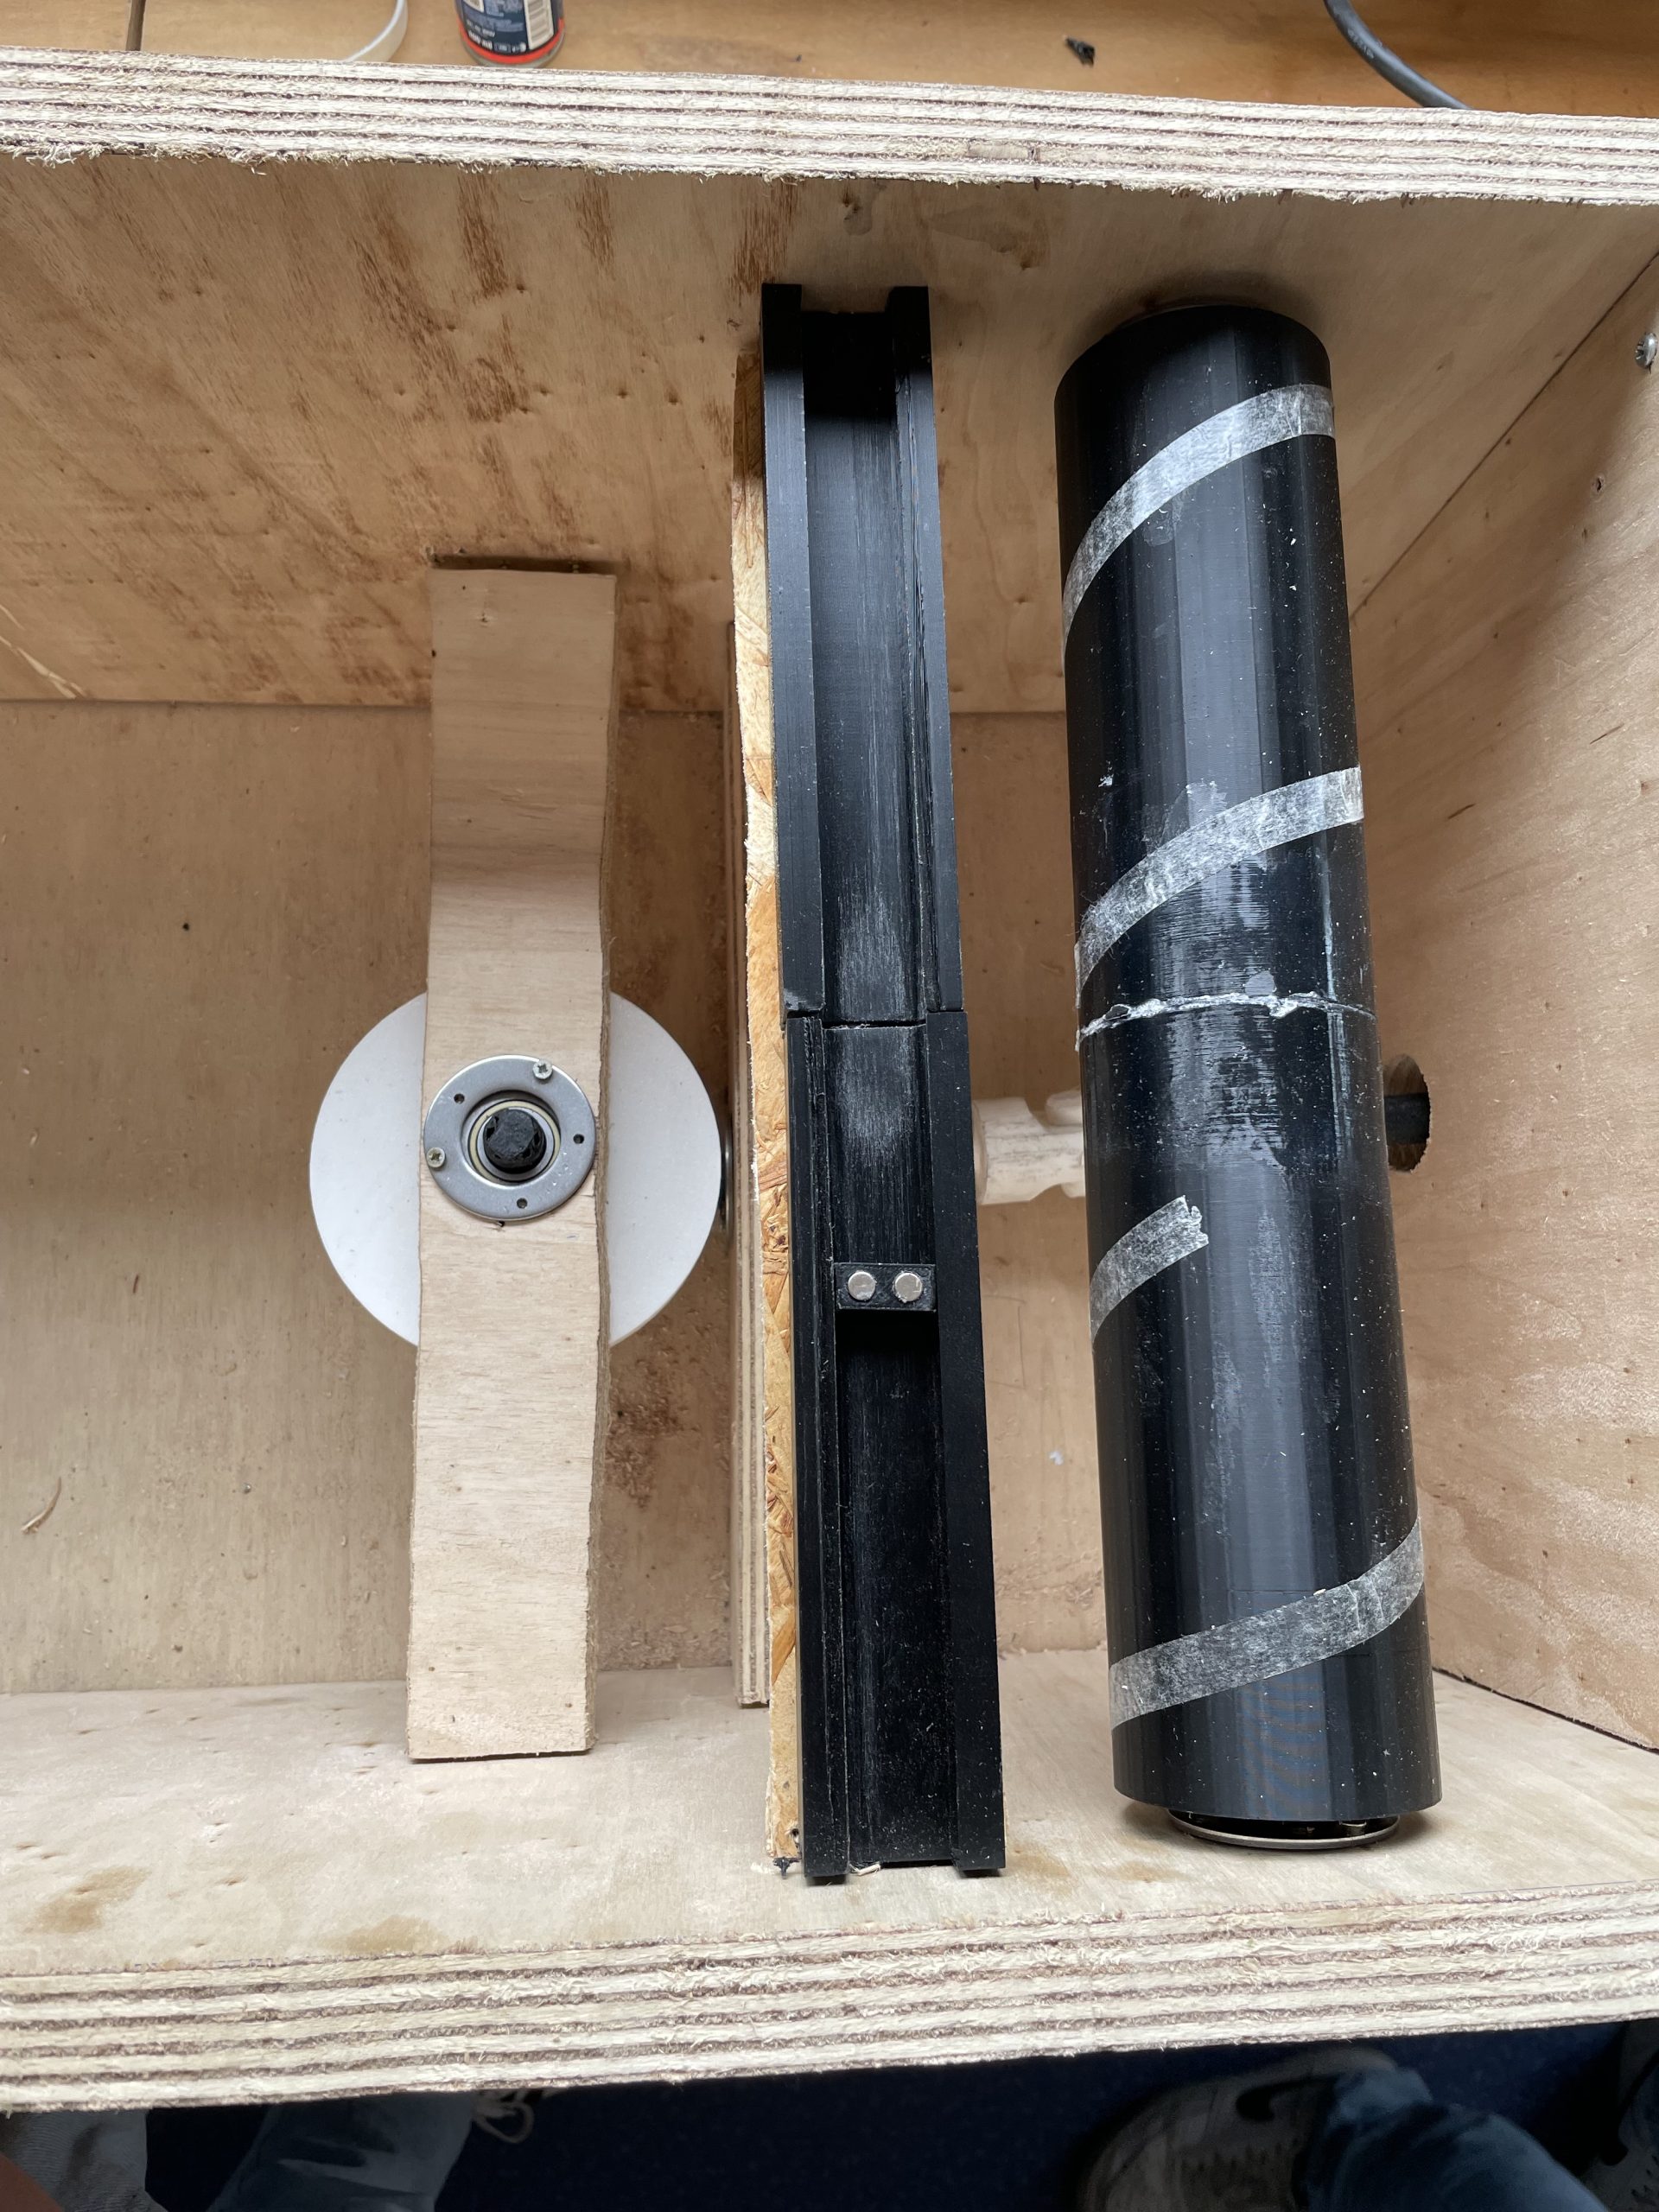
Nous avons ensuite ajouté une gouttière afin de permettre la translation de l’aimant (qui sera l’élément de guidage du véhicule de gauche à droite). Nous avions initialement prévu une gouttière en bois, mais les frottements trop importants nous ont poussés à revoir notre choix. Finalement, nous avons opté pour une gouttière avec un socle sur mesure imprimés en 3D, en laissant un léger jeu pour ne pas bloquer le glissement. Une fois ce dispositif installé, nous avons positionné 2 aimants à l’intérieur du socle.
Malheureusement, des défauts d’impression sont survenus, transformant l’enlèvement de matière initialement prévu en forme de trapèzes symétriques en un enlèvement de matière rectangulaire. Nous avons donc été contraints de poncer le support pour les aimants, qui n’avait pas subi de défaut d’impression, afin qu’il puisse rentrer dans la gouttière.
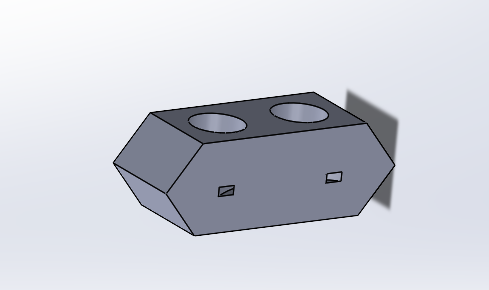
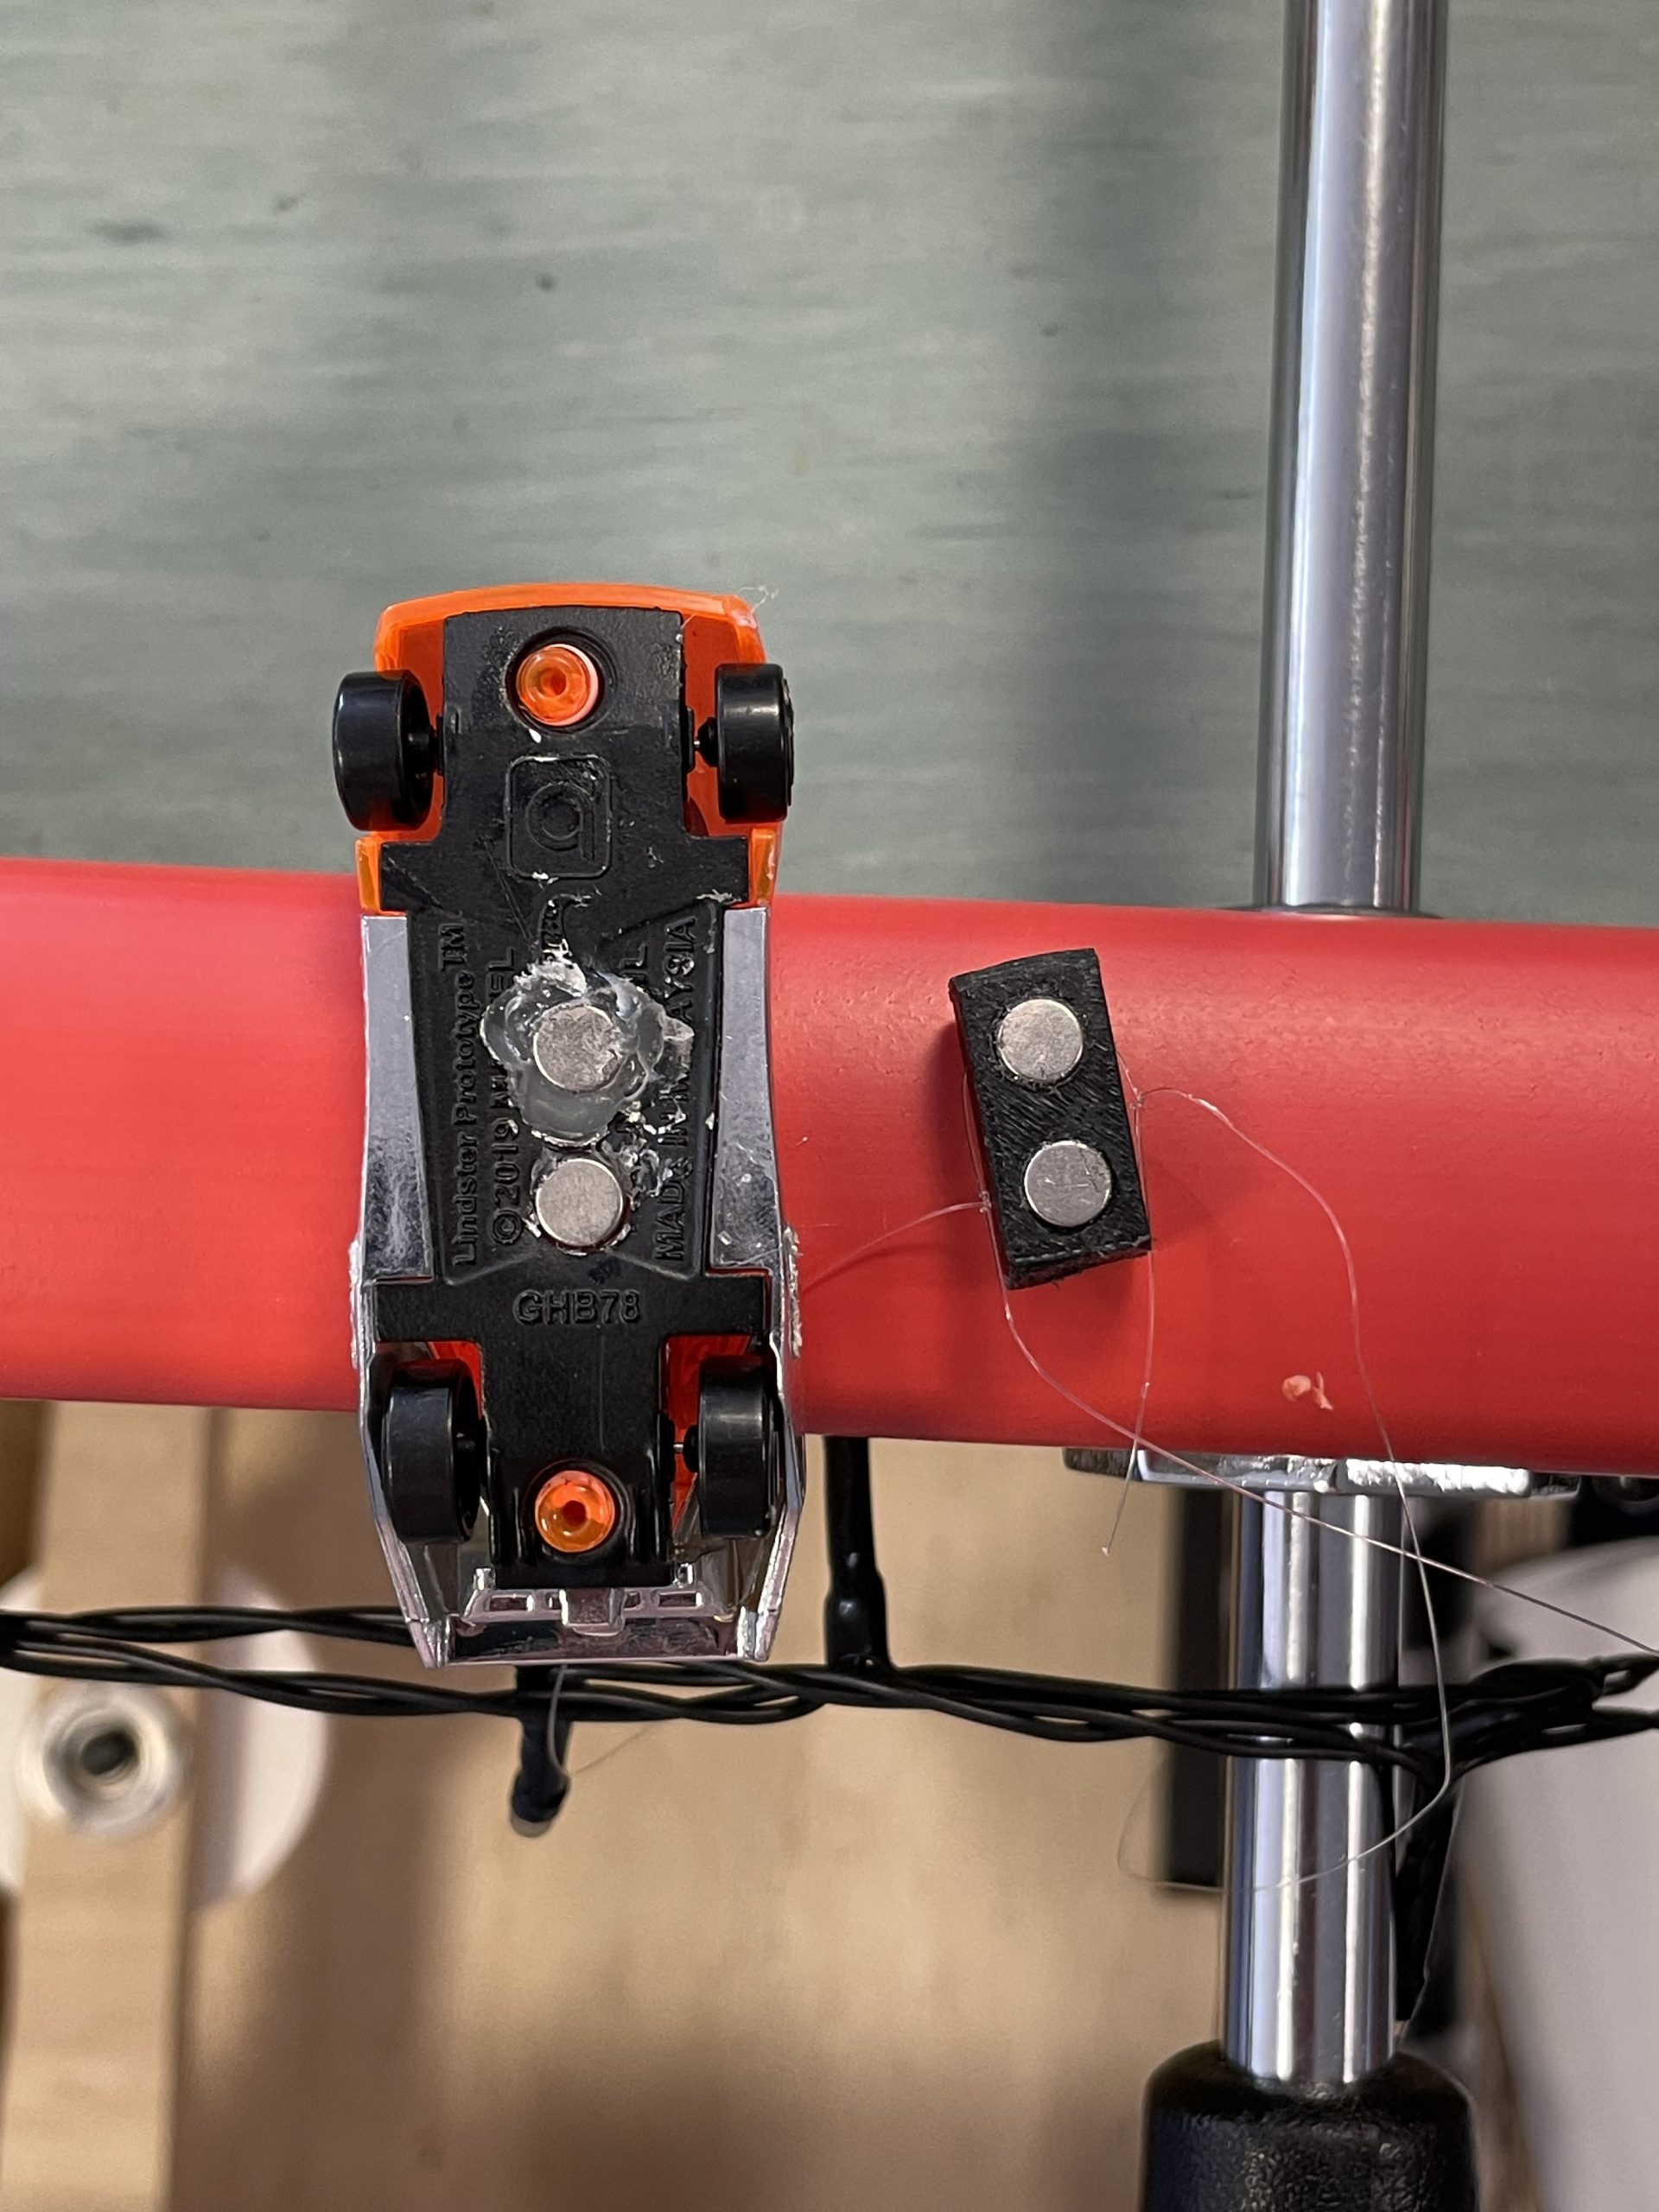
Afin d’aimanter la petite voiture, nous avons collé à son sous-châssis 2 autres aimants.
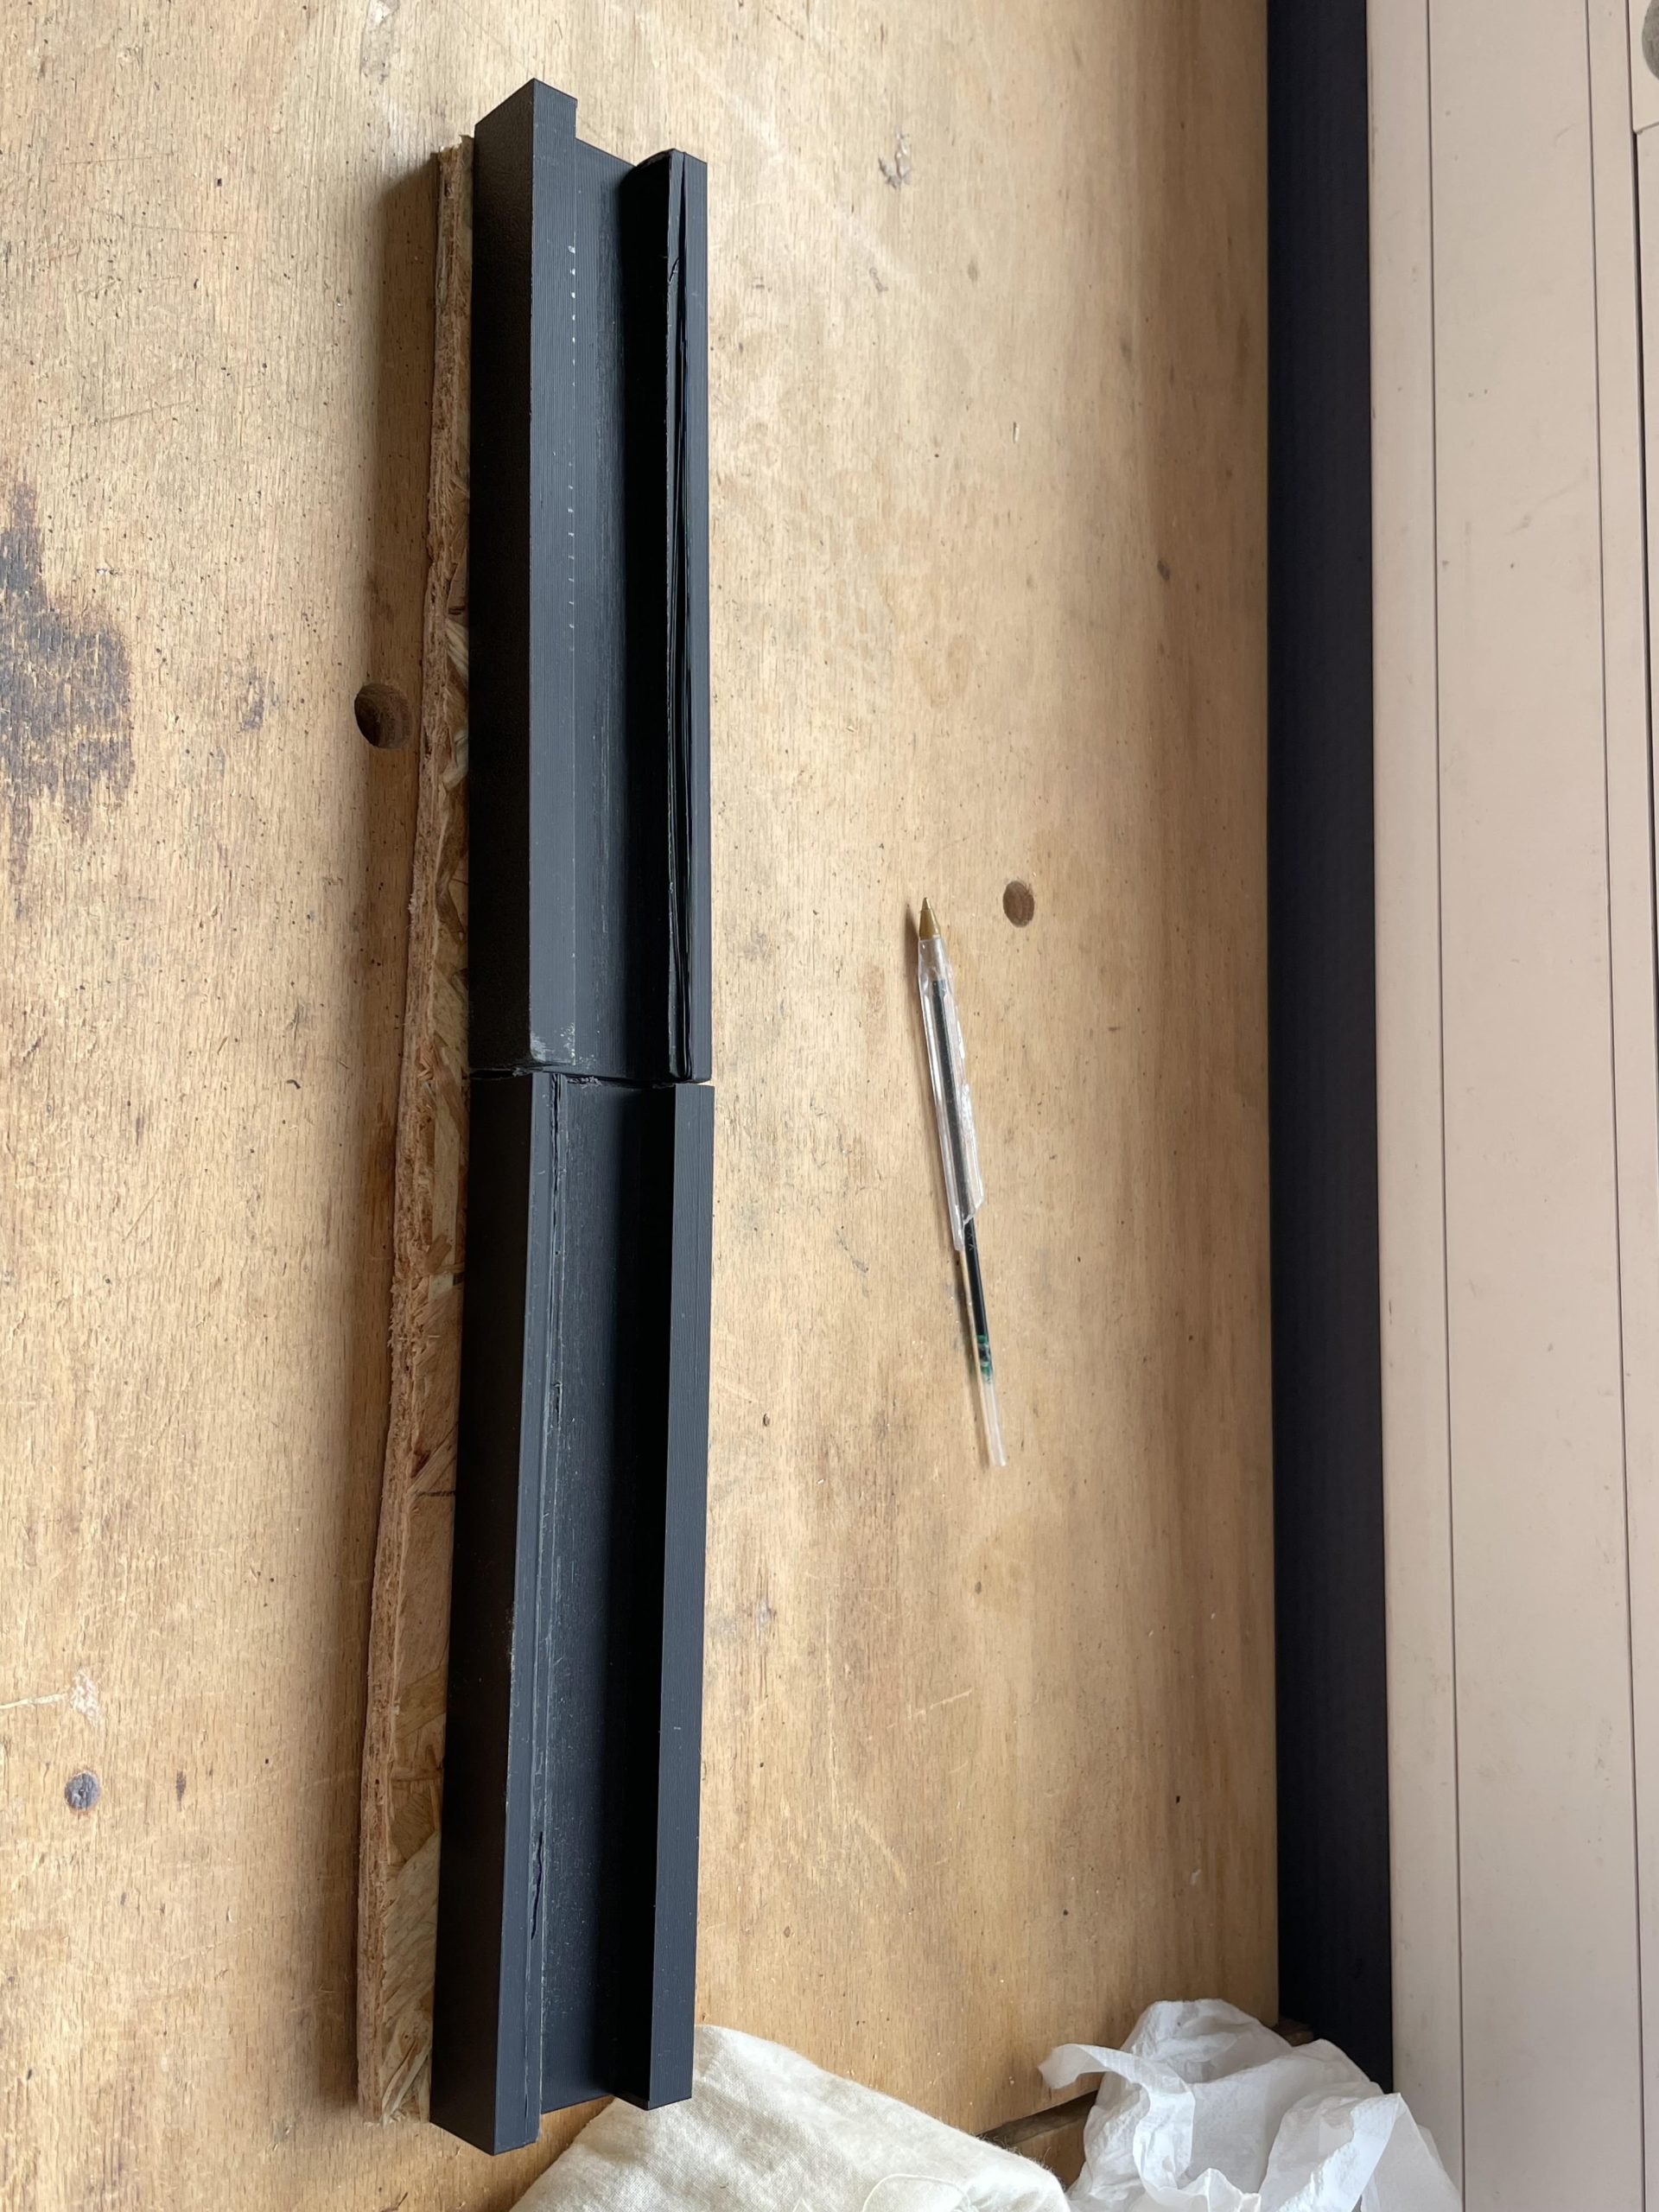
Après avoir réglé un problème lié aux aimants, détaillé dans le paragraphe suivant, nous avons tendu la nappe autour des deux grands cylindres et disposé dessus tous les obstacles ainsi que le véhicule à jouer pour rendre notre projet fonctionnel.
Problème de dernière minute
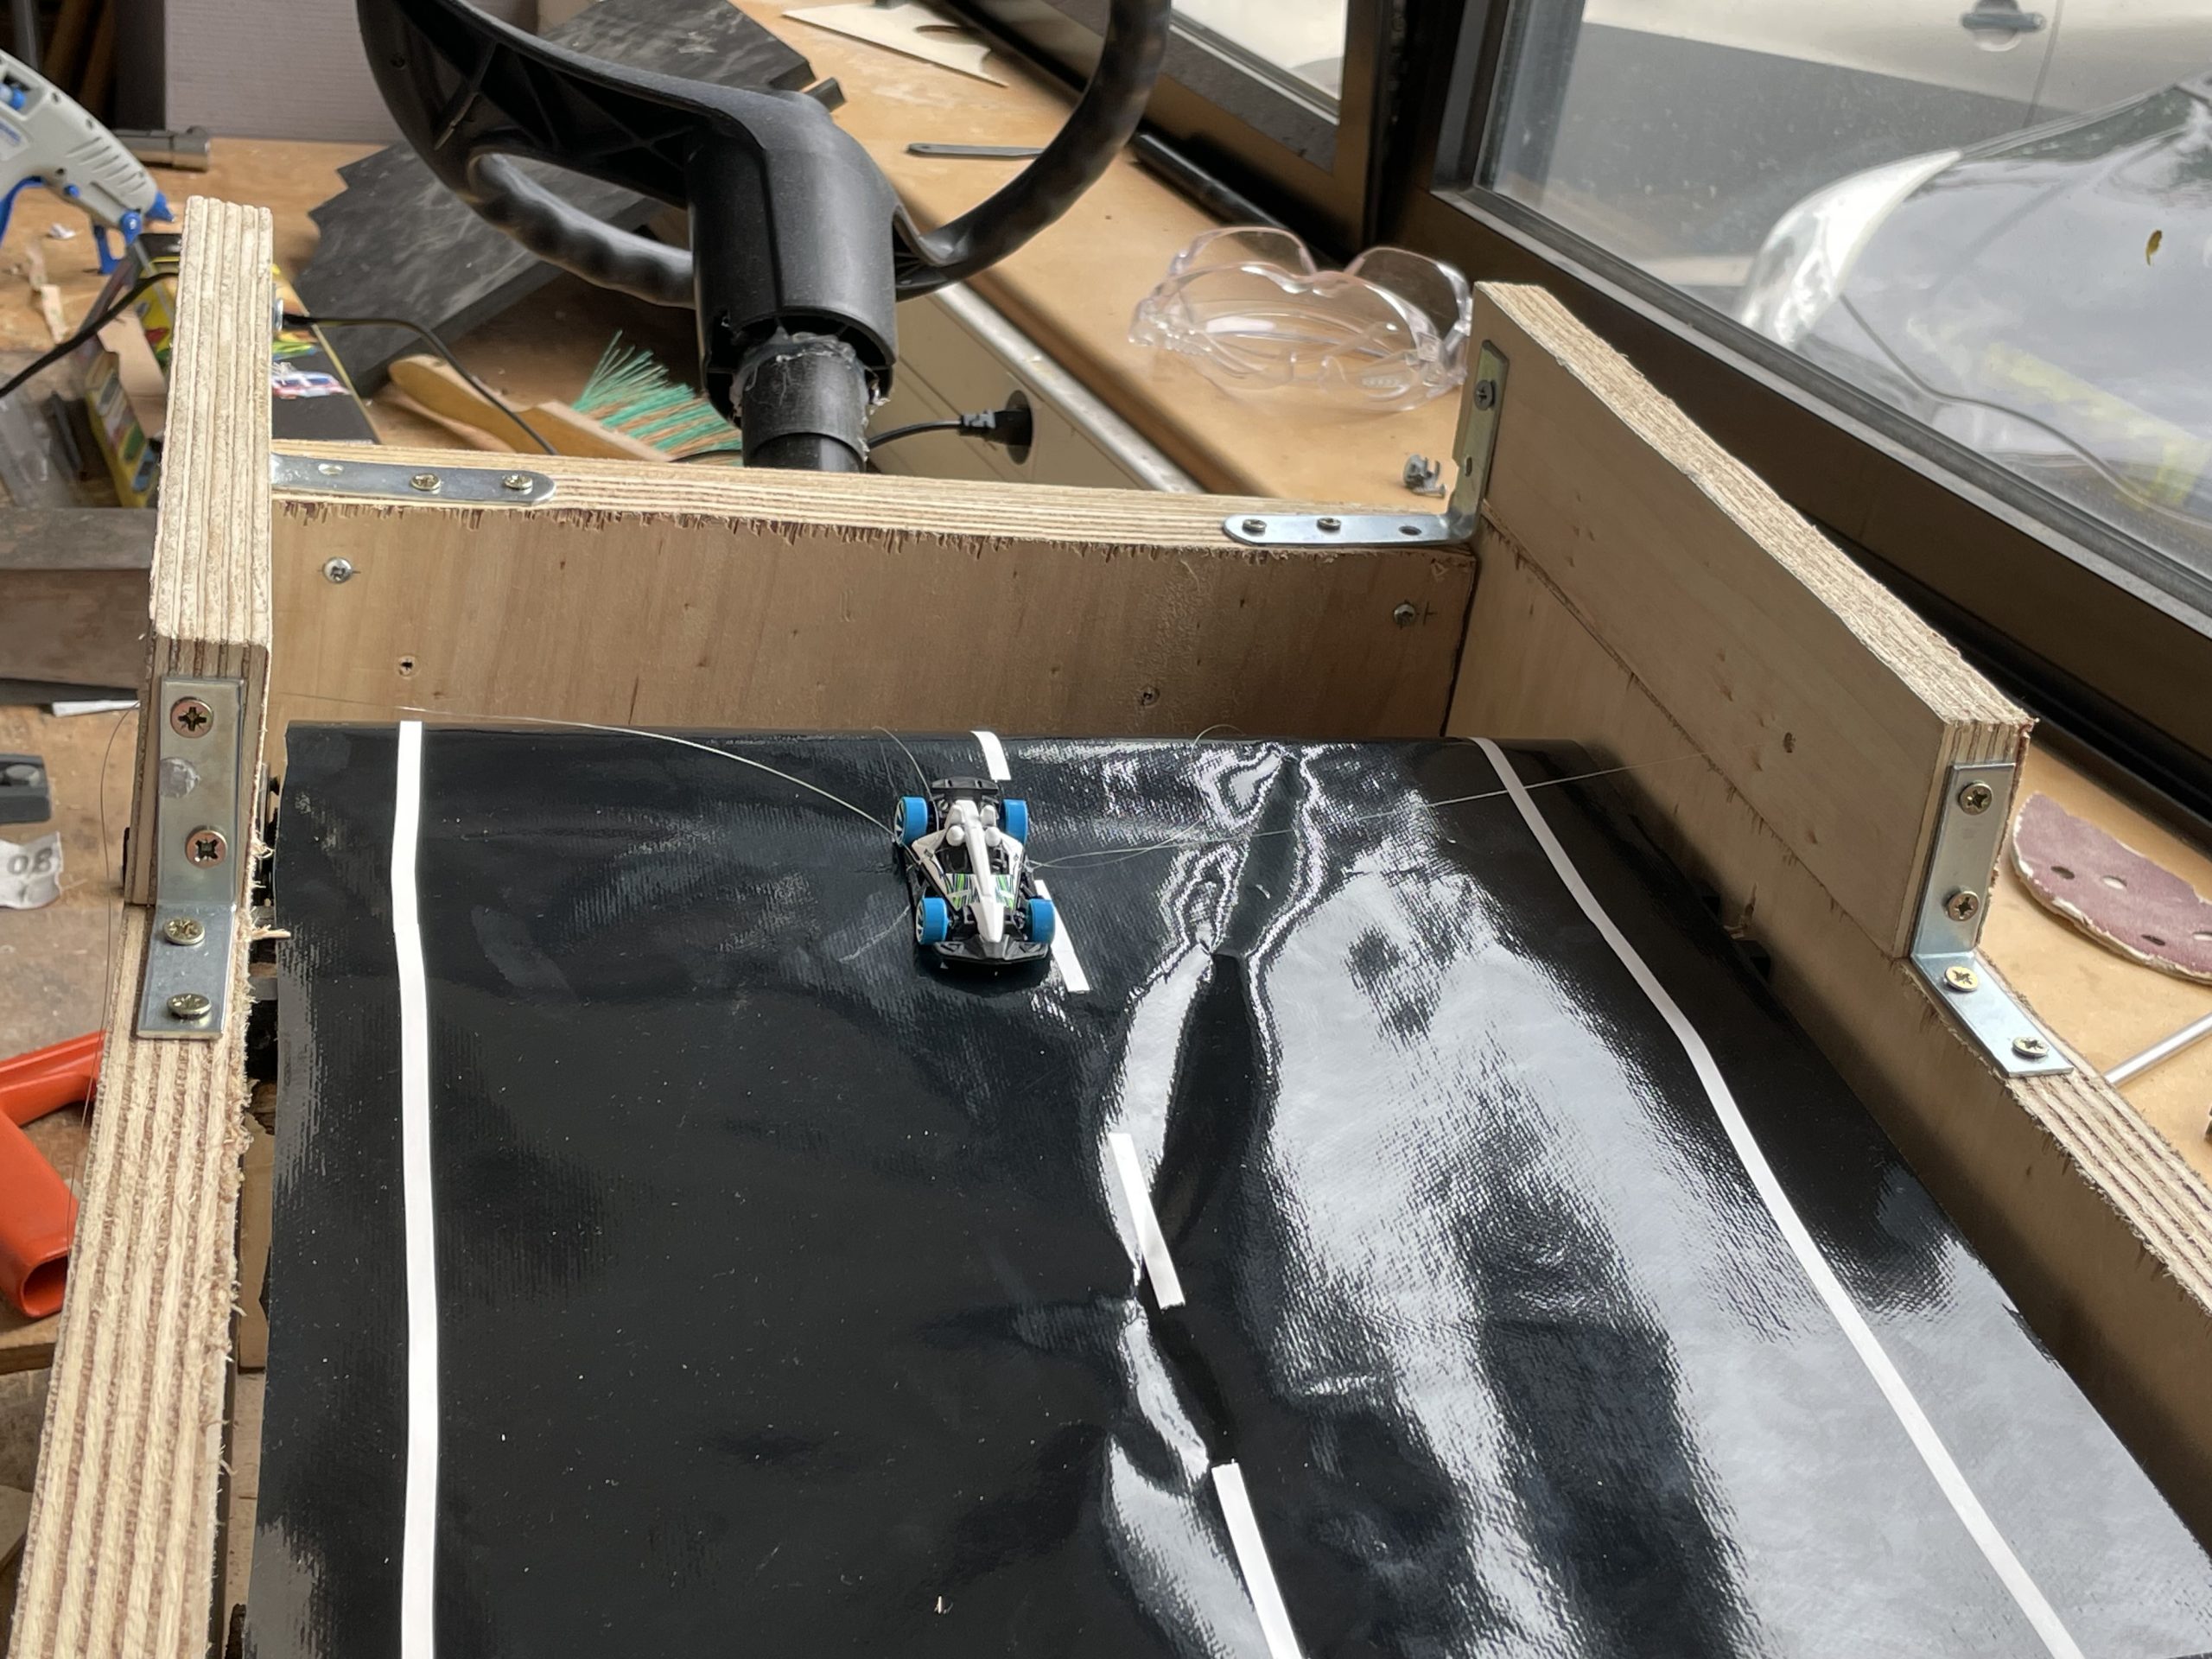
Après quelques tests à travers la nappe, nous nous sommes rendus compte que les défauts d’impression de la gouttière représentaient un problème plus important que nous le pensions. En effet, les aimants sous la voiture, plutôt puissants, ont attiré le support vers le haut, le sortant ainsi de son cadre prévu dans la gouttière. Ce problème ne serait pas survenu avec la forme initialement prévue pour la gouttière car il était pensé que celle-ci bloque la translation vers le haut du support. Par souci de temps, nous n’avons malheureusement pas pu réimprimer la gouttière et la seule solution qui s’offrait à nous était d’accrocher directement les fils à la voiture, abandonnant ainsi la gouttière et le système d’aimants.
Nous avons donc fixé au bâti, 2 nouvelles parois trouées pour faire passer les fils plus haut afin que les obstacles puissent passer en dessous, et noué le fil des deux côtés de la voiture.
Conclusion
Après plus de 100 heures de travail, nous sommes très heureux d’avoir pu rendre notre projet fonctionnel. Nous avons tous les 3 aimé réaliser ce projet qui est notre première expérience du monde de l’ingénierie. Nous avons aussi découvert une face cachée du métier, pas forcément mise en valeur mais qui n’est pas des moindres : mener à bien un projet complexe avec un budget assez restreint. Bien que des solutions simples existaient pour répondre à nos attentes, nous avons dû repenser des éléments de notre objet pour ne pas dépasser le budget qui nous était attribué. Nous également avons pu mettre en pratique un grand nombre de connaissances acquises lors de nos 2 années de PeiP qui ne paraissaient pas forcément concrètes au départ. Enfin, ce projet a mis en valeur les désaccords auxquels nous avons pu faire face. Cela nous a permis de nous rendre compte de la résilience et de la pédagogie nécessaires pour faire valoir son point de vue auprès des autres membres de l’équipe et de trouver une solution commune.
Pour finir ce blog, nous voulions tout particulièrement remercier Maxime KACHIT, notre tuteur de projet ainsi que Boris RAYER, responsable du Fablab, qui nous ont beaucoup aidé et permis de mener à bien ce projet.
Nous espérons que ce blog vous aura plu et donné envie, vous aussi, de vous lancer dans un beau projet comme le nôtre.