Pilulier intelligent

Nous sommes deux étudiantes de deuxième année du cycle préparatoire de l’ISTIA, école d’ingénieurs de l’Université d’Angers. Nous avons pour objectif de réaliser un prototype à bas coût permettant de réaliser un pilulier intelligent. Pour ce faire, il s’agit de concevoir un pilulier hebdomadaire conçu pour 4 prises par jour (matin, midi, soir et coucher), soient 28 compartiments avec couvercle à remplir de médicaments.
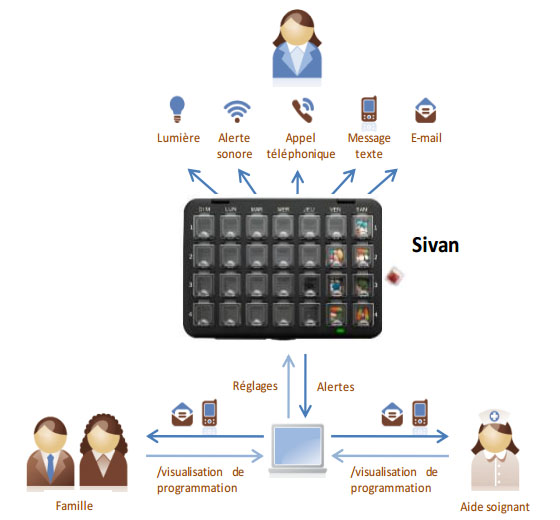
Source : http://www.silvereco.fr

Source : http://www.silvereco.fr

Le pilulier, équipé de différents capteurs et sorties, permettra aux heures de prises des médicaments :

  • D’allumer la led de la case correspondante à la prise.
  • Un signal sonore prévient le patient qu’il est temps de prendre les médicaments.
  • Un capteur vérifie que les médicaments sont présents ou non.
  • Un message sera envoyé à l’infirmière ou un parent pour l’avertir que l’heure de prise est dépassée et que les médicaments n’ont pas été pris.
  • Pour réaliser ce projet nous disposions de 80 heures planifiées dans notre emploi du temps ainsi que la mise à disposition de tout le matériel de l’ISTIA (ces machines, ces salles…)


    TRAVAIL RÉALISÉ
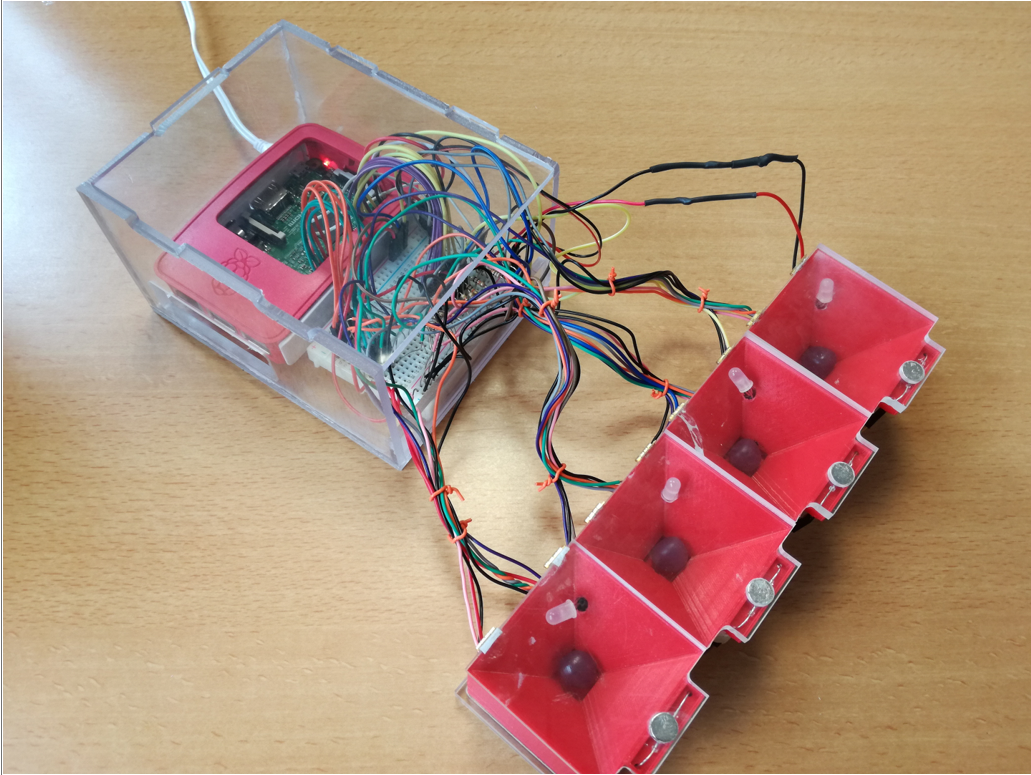
    FINAL
    Afin de répondre au cahier des charges, nous y sommes allé par étapes :

  • Premiers pas et recherche d’informations

  • Dans un premier temps, nous avons regardé sur internet s’il existait déjà un tel projet. Après plusieurs sites consultés, nous sommes tombées sur une vidéo qui résumait plutôt bien ce que nous devions faire (lien de la vidéo : cliquez ici). En discutant avec nos professeurs et en recherchant des informations sur internet, nous avons convenu d’utiliser une Raspberry Pi ; celle-ci nous permettant de programmer en python les différents capteurs comme nous le souhaitions. De plus, la Raspberry Pi est connectée à internet et nous permet donc de communiquer avec l’extérieur.
    Après cette première étape, nous devions rechercher les capteurs et leds les mieux adaptés à notre projet, ainsi que réfléchir à la forme générale de notre pilulier et des différents compartiments.
    Pour essayer les premiers capteurs et leds que nous avions choisis, nous avons décidé d’imprimer un premier prototype du compartiment grâce à l’imprimante 3D.

  • La led

  • Nous avons décidé d’aller un peu plus loin que ce qui nous a été demandé dans le cahier des charges. En effet, nous avons jugé utile de prendre des leds bicolores (verte/rouge). La led verte s’allume dans la case qui correspond à l’heure de prise. Si malencontreusement le patient se trompe de case, la led rouge de ce dernier s’allume pour signaler le problème.
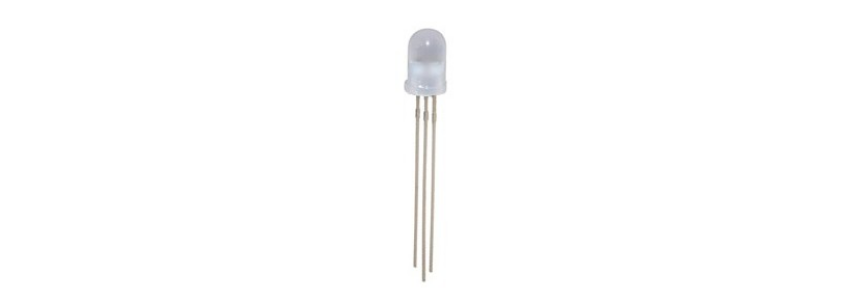
    https://www.lextronic.fr/leds-de-5-a-10-mm/8405-led-bicolore-rouge-verte-5mm.html

    https://www.lextronic.fr/leds-de-5-a-10-mm/8405-led-bicolore-rouge-verte-5mm.html

  • Le buzzer

  • Pour le buzzer, le choix n’a pas été très compliqué. Nous n’avons pas prêté attention à la tonalité du buzzer (savoir si la sonnerie est agréable ou non…), ni à son intensité. Finalement, après avoir reçu le buzzer et l’avoir testé, il est conforme à nos attentes. Quand il est l’heure pour le patient de prendre ses médicaments, le buzzer sonne de façon discontinue. Or, quand il se trompe de case, le buzzer l’alerte de manière continue, moins agréable à l’oreille, ce qui permet de faire réagir le patient rapidement.
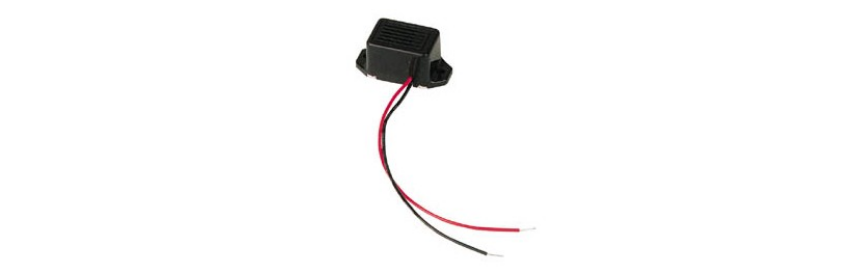
    https://www.lextronic.fr/buzzers-divers/418-buzzer-vibreur-6v.html

    https://www.lextronic.fr/buzzers-divers/418-buzzer-vibreur-6v.html

  • Les capteurs

  • – En ce qui concerne le capteur de présence, nous recherchions à la base un capteur de poids. Malheureusement, la masse des médicaments étant très faible, aucun des capteurs que nous avions trouvé n’aurait pu détecter leur présence ou non. Nous sommes alors parties sur des capteurs infrarouges et après plusieurs essais, nous avons trouvé celui qui nous convenait : capteur fourche.
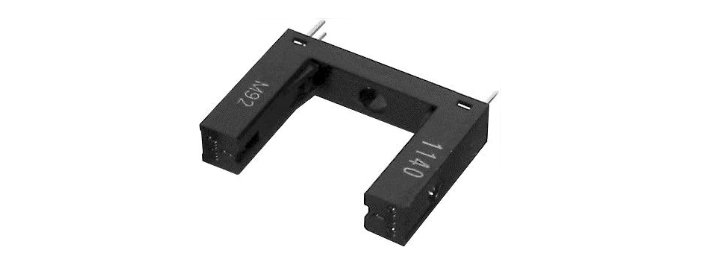
    https://www.mouser.fr/ProductDetail/Omron-Electronics/EE-SX1140?qs=JK6Bpmia%2FmuaHrA7Hyziiw%3D%3D
    https://www.mouser.fr/ProductDetail/Omron-Electronics/EE-SX1140?qs=JK6Bpmia%2FmuaHrA7Hyziiw%3D%3D


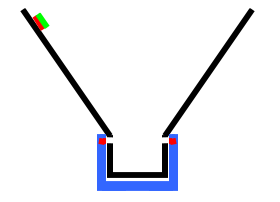
    Le capteur fourche (en bleu) s’emboîte parfaitement sous la case

    Le capteur fourche (en bleu) s’emboîte parfaitement sous la case


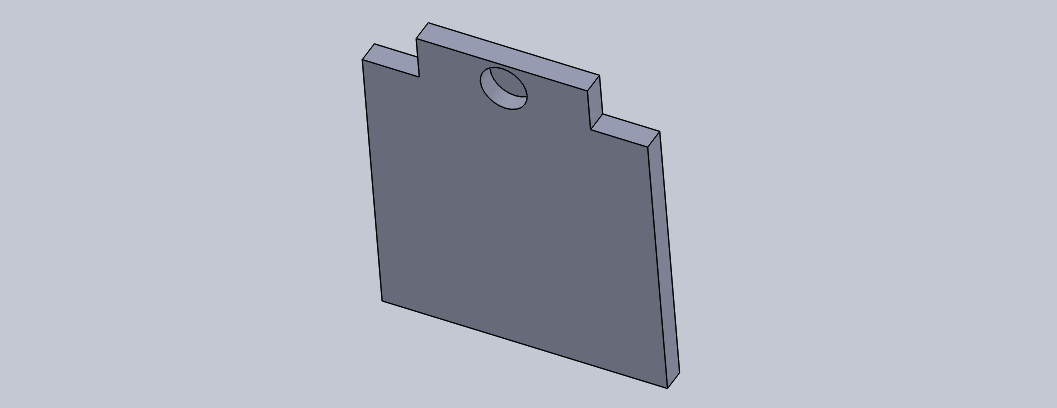
    – Par ailleurs, pour vérifier que le patient ne se trompe pas de case, nous avons rajouté un capteur, intégré à la case, qui permet de contrôler l’ouverture des compartiments grâce à un aimant placé dans le couvercle (couvercle réalisé grâce à la fraiseuse disponible au Fablab).
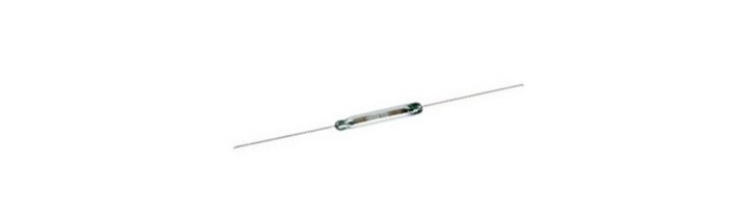
    https://www.lextronic.fr/ils-et-aimants/14667-interrupteur-reed-1xno.html
    https://www.lextronic.fr/ils-et-aimants/14667-interrupteur-reed-1xno.html


    L'aimant vient s'insérer dans le petit trou.

    L’aimant vient s’insérer dans le petit trou.

  • Compartiment

  • Nous avons conçu nos compartiments de manière à ce que nos capteurs et leds s’incorporent parfaitement dans la case. Cette réalisation fut possible grâce à la modélisation 3D.
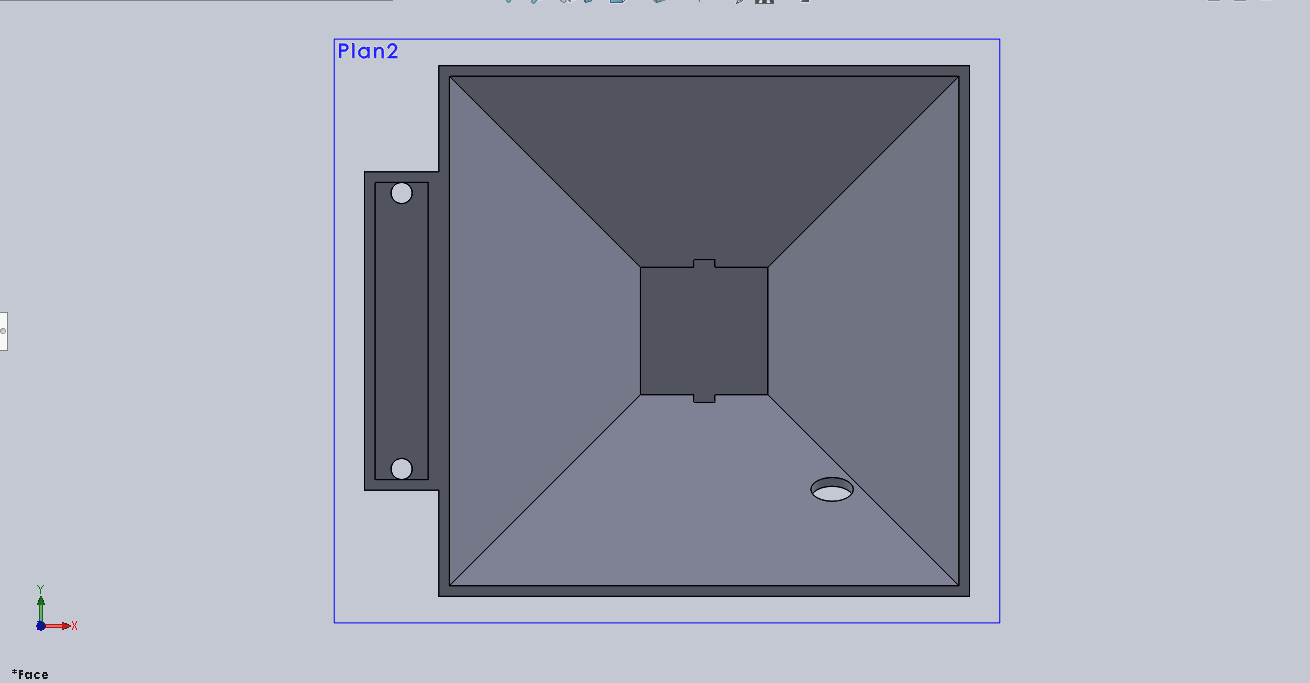
    Le capteur ILS s'insère parfaitement dans le rectangle à gauche et la led passe par le trou en bas à droite.

    Le capteur ILS s’insère parfaitement dans le rectangle à gauche et la led passe par le trou en bas à droite.
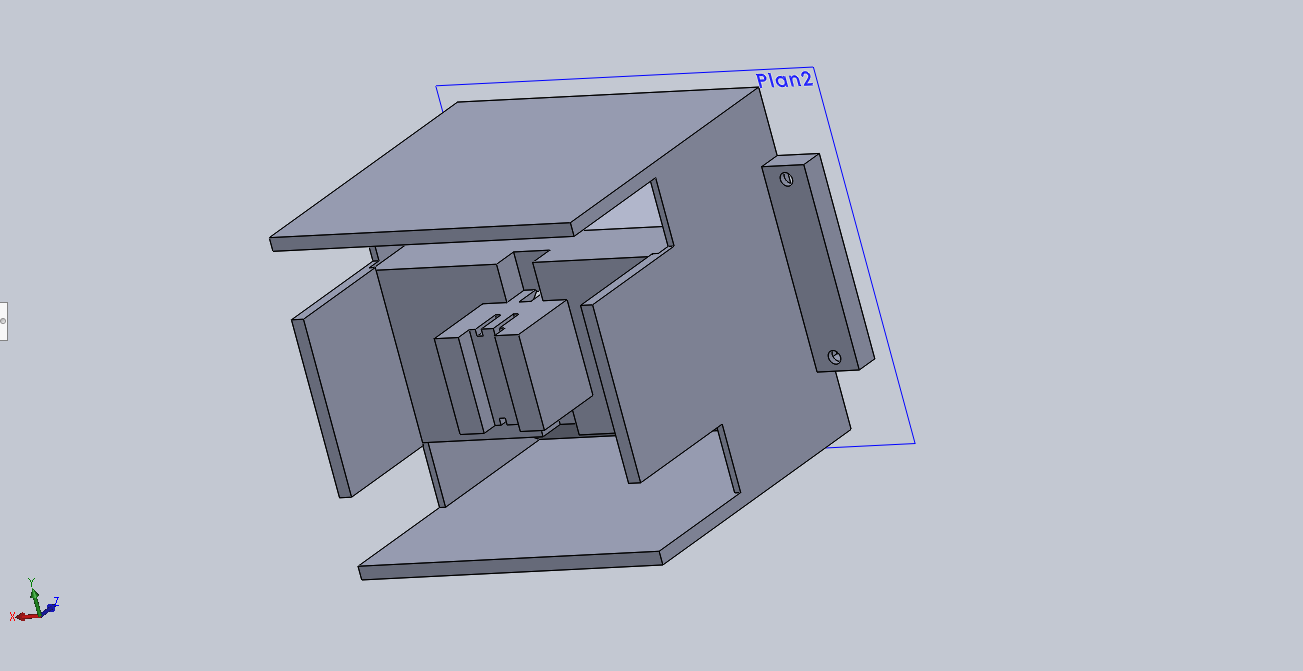

    Le capteur fourche vient s'intégrer sous la case.

    Le capteur fourche vient s’intégrer sous la case.


    Le couvercle est fixé sur le compartiment à l’aide de colle forte et de petites charnières.

  • Programmation

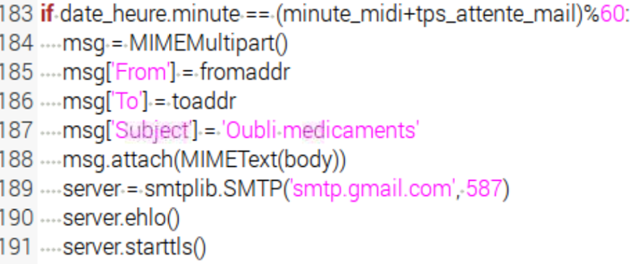
  • Grâce à la Raspberry Pi, qui est reliée à internet, nous avons choisi de programmer l’envoi d’un mail plutôt que l’envoi d’un sms.
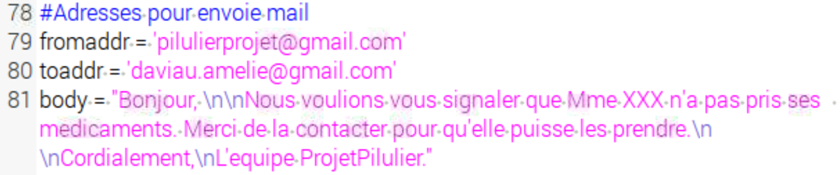
    pro mail 1
    pro mail 2
    Nous avons dû créer une adresse Gmail pour le projet, car c’est de cette adresse là (ligne 79 du code) que le mail est envoyé à l’adresse que l’on veut (ligne 80 du code). Le temps d’attente avant l’envoi du mail peut être modifié de manière simple (sans changer le code source) grâce à un document texte à part. En effet, pour faciliter l’accès à la Raspberry Pi, nous voulions trouver un moyen facile de modifier les heures de prises des médicaments et du temps d’attente pour l’envoi du mail. Pour cela, d’un simple smartphone, il suffit de télécharger l’application VNC Viewer, se connecter à la Raspberry Pi et modifier le document texte contenant les heures. La modification du code source se fait automatiquement car les deux fichiers sont reliés.

  • Petits plus

  • – BOITE
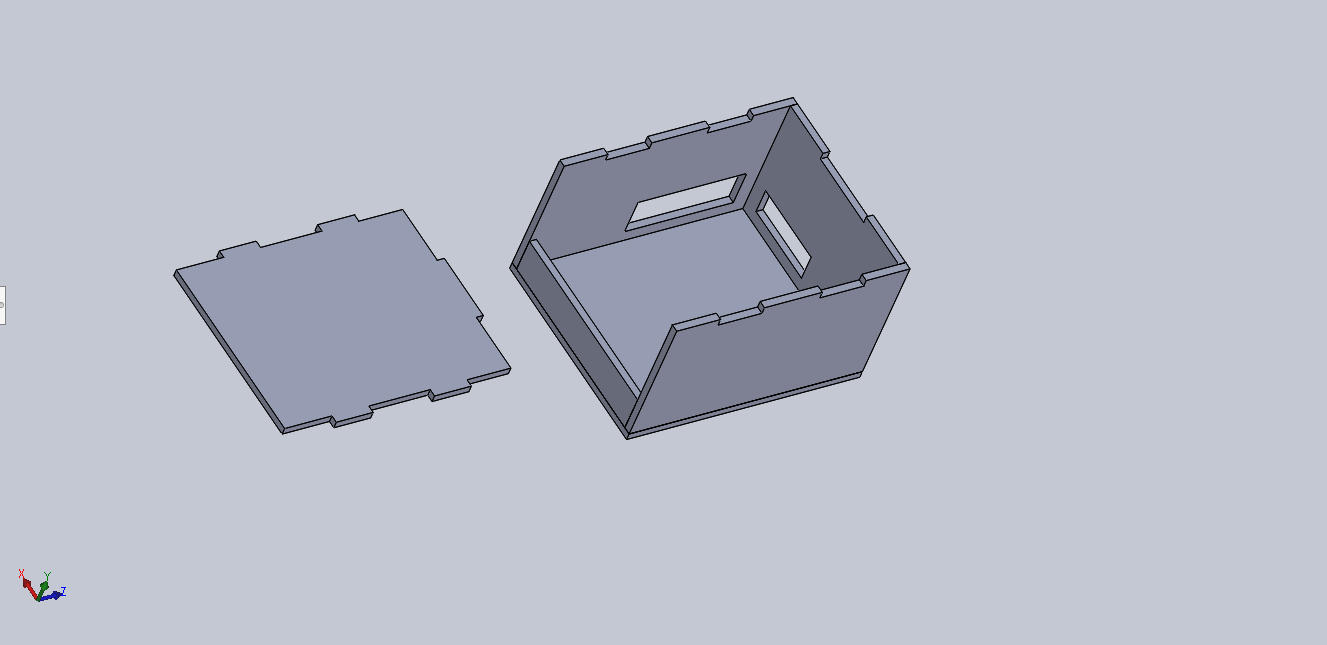
    Afin de protéger la Raspberry Pi ainsi que la breadboard et toutes les connexions, nous avons pensé à un boite en plexiglas permettant de voir comment fonctionne notre projet.
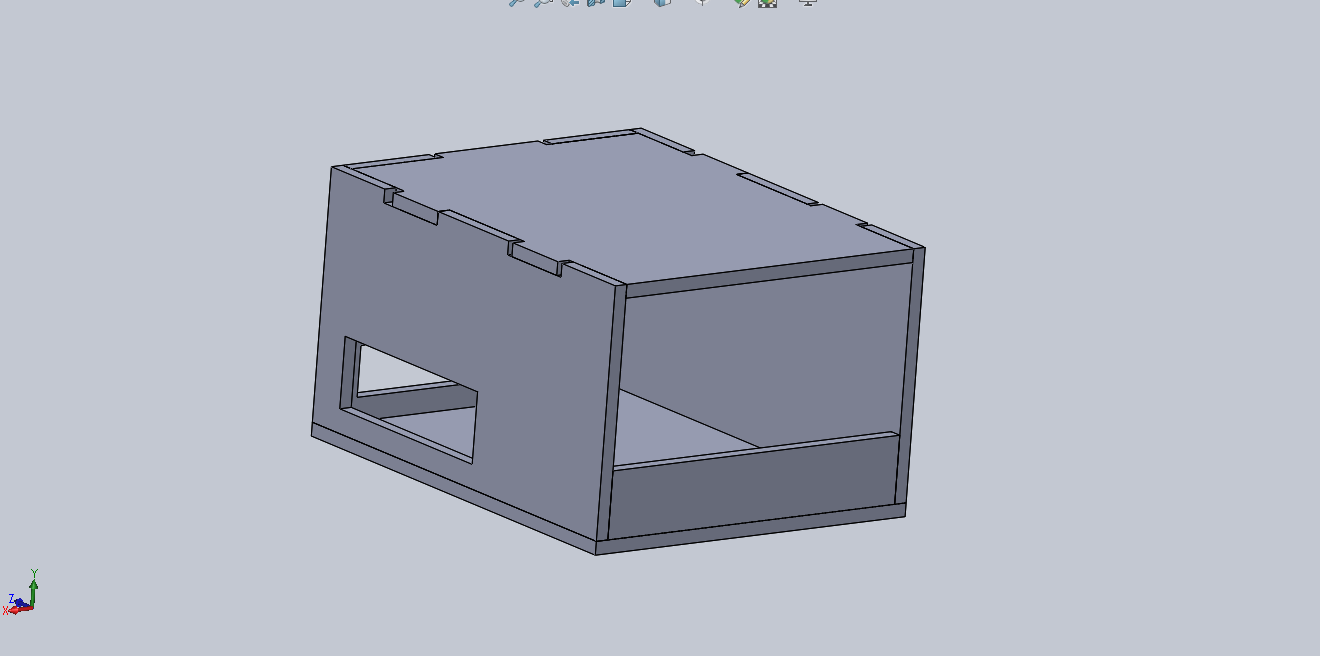
    boite 1

    boite 3

    – SUPPORT
    Pour faciliter le transport des compartiments, nous avons décidé de créer un support.
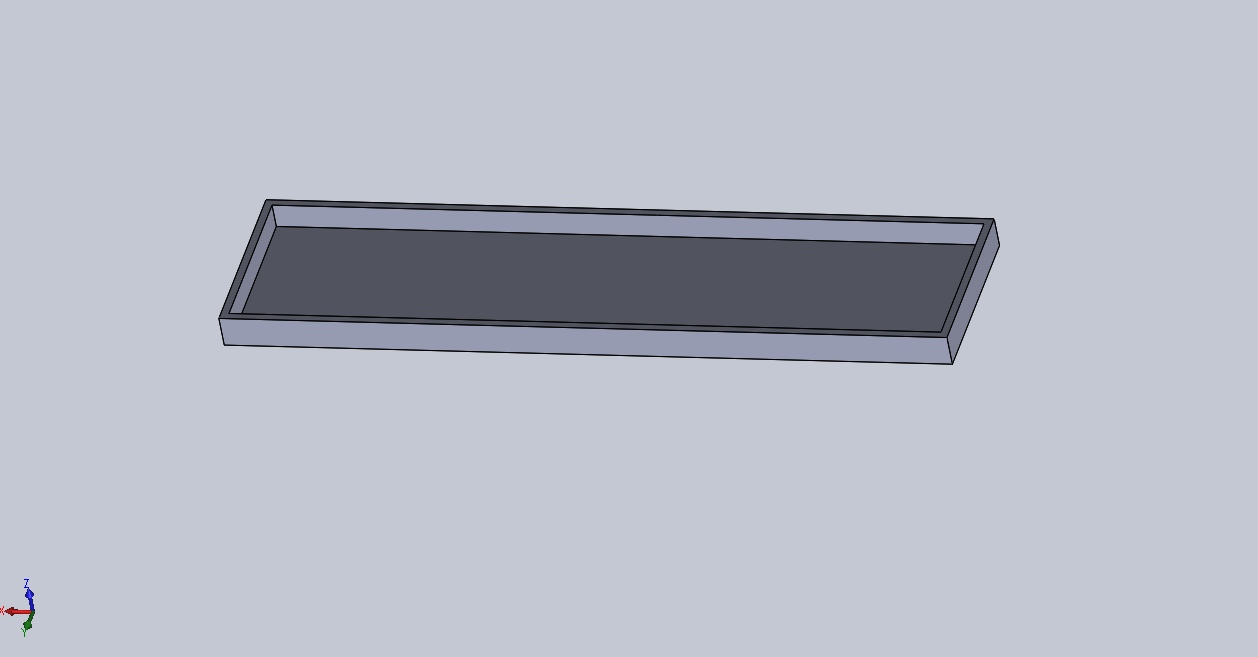
    socle

    Ce projet a été réalisé par Amélie DAVIAU et Axelle RUFLIN, avec l’aide de Mr AUTRIQUE, Mme GERARD et Mr Mercier.
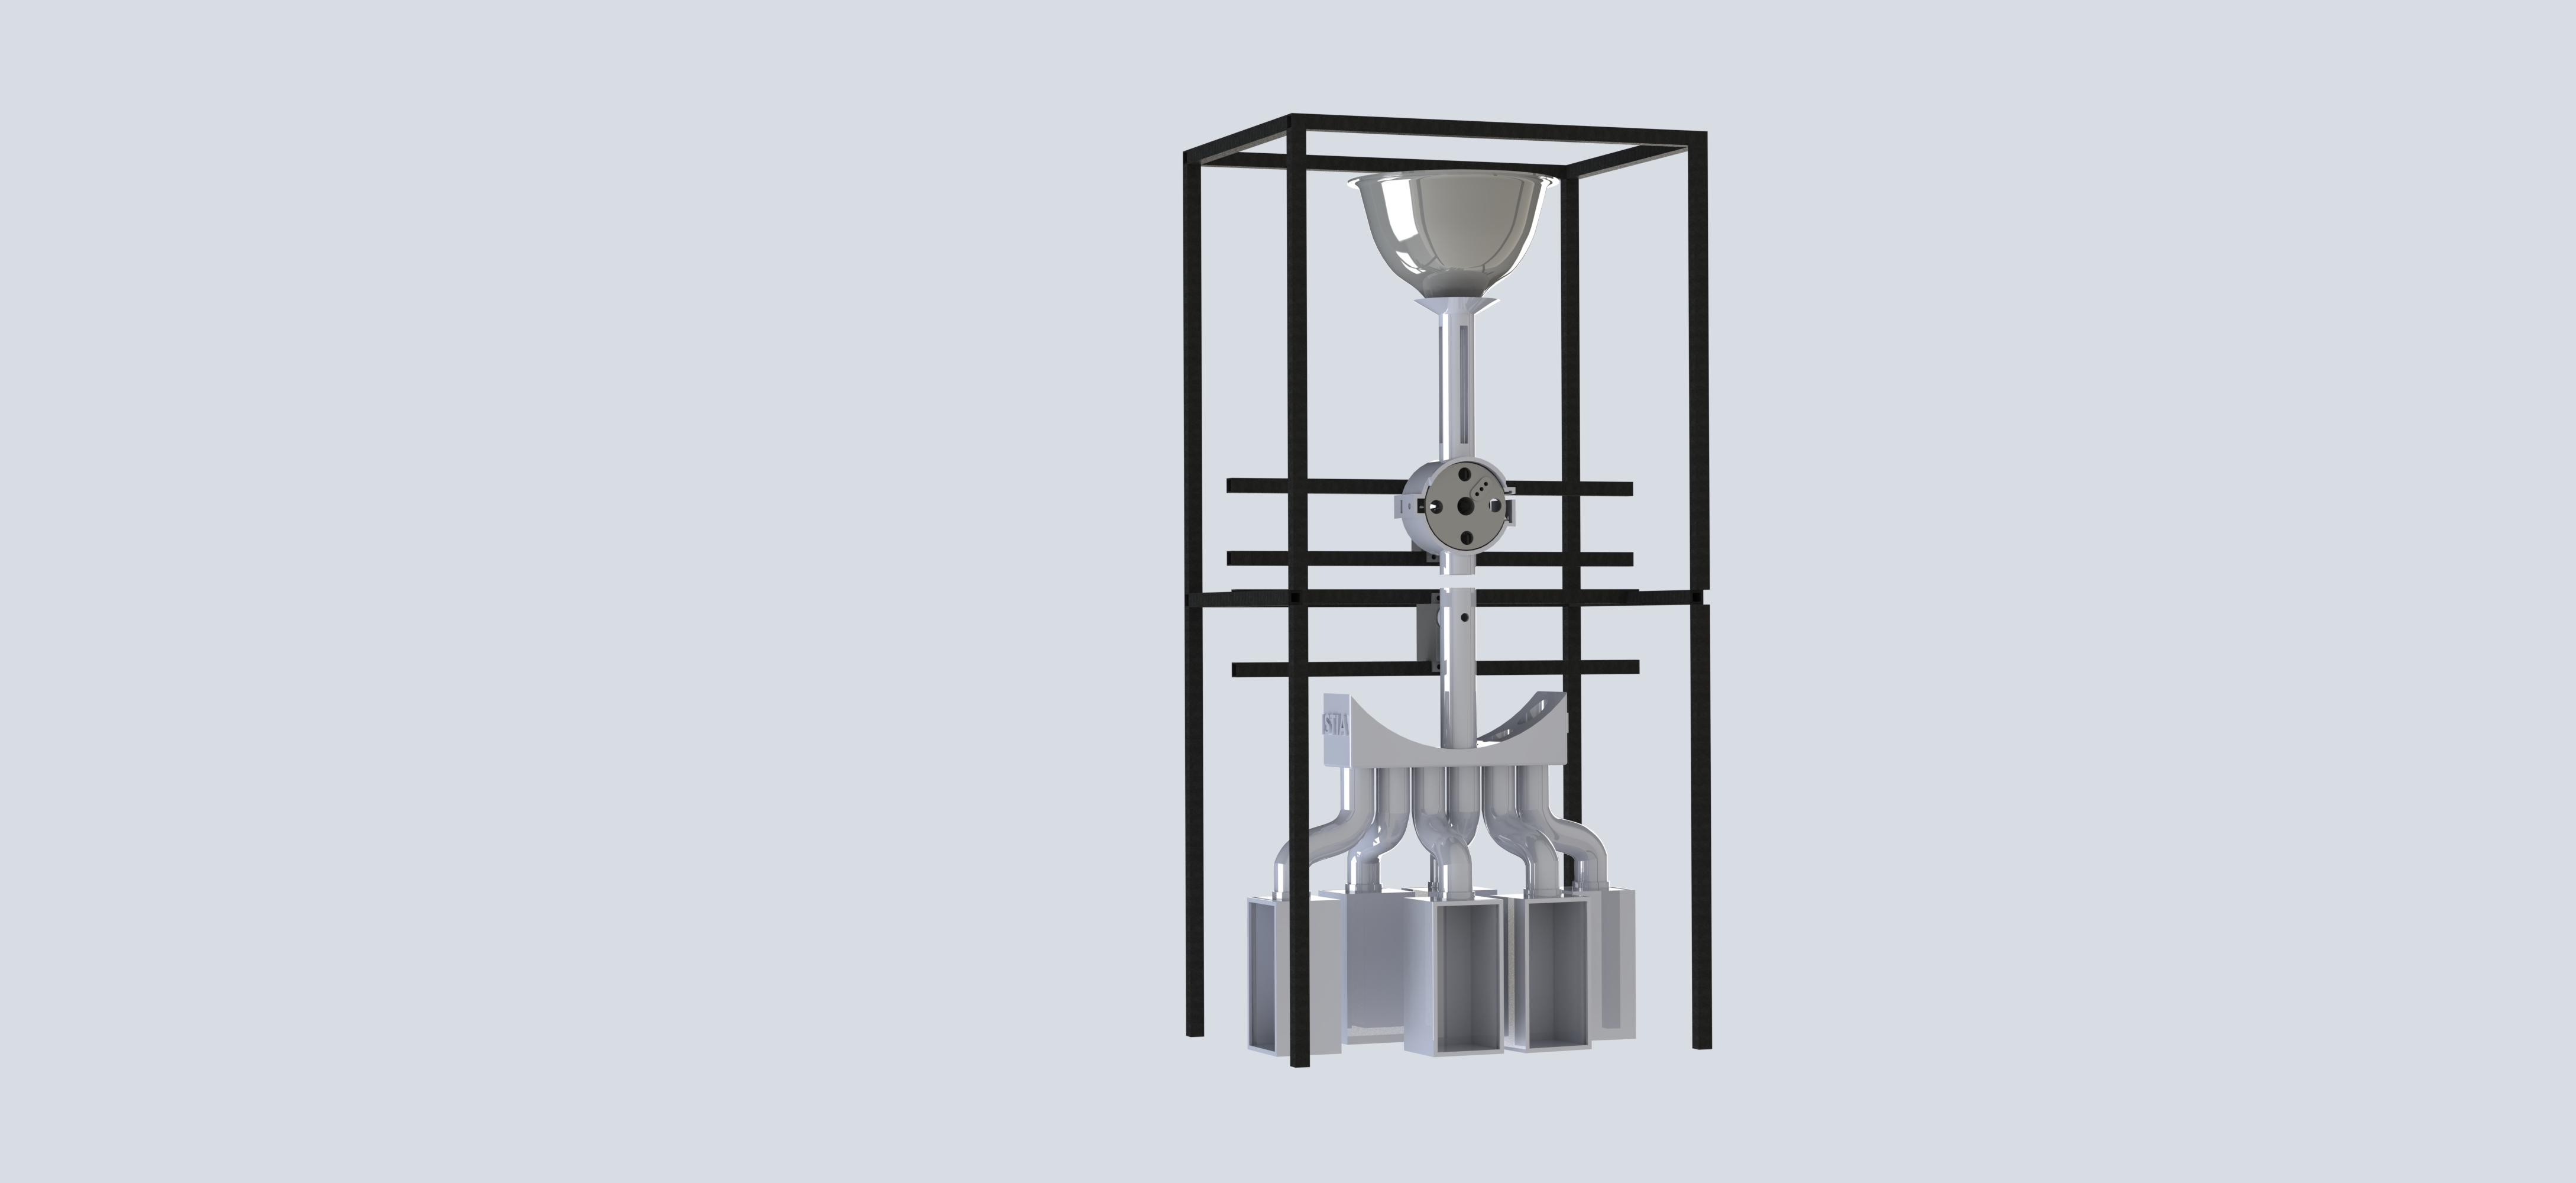
    Trieuse de M&M’s

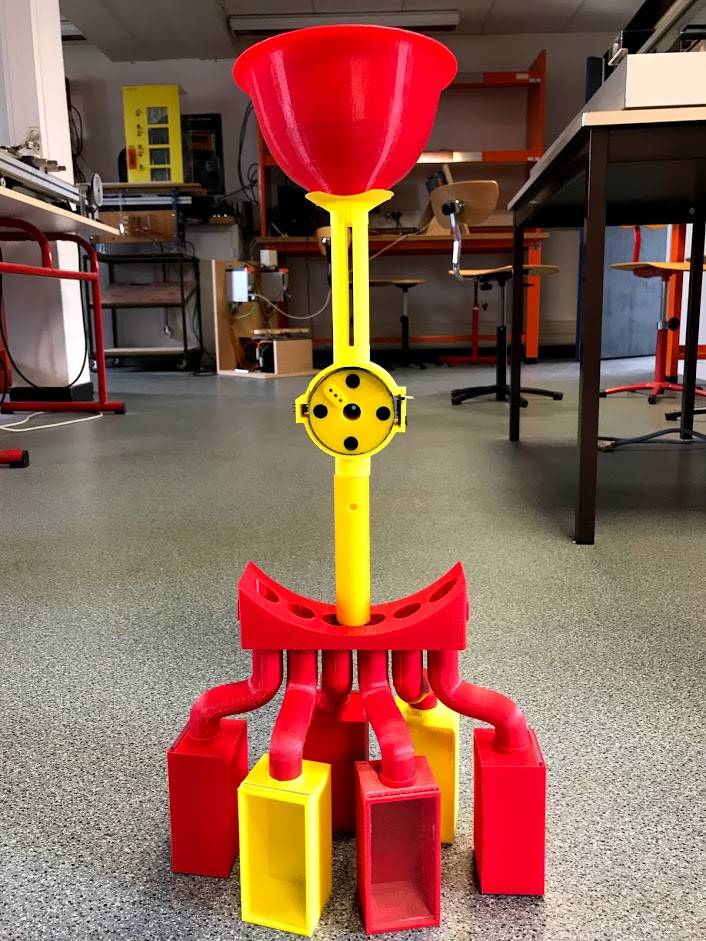
    Trieuse Finale

    Cliquer pour une meilleure qualité

    Bonjour à tous !

    Dans l’industrie il est fréquent de devoir trier des produits selon un ou plusieurs critères (forme,couleur, poids…). À l’image de ces problématiques, on propose ici de concevoir et de réaliser une trieuse de M&M’s selon leurs couleurs.

    Notre équipe de 4 étudiants en EI2 est composée de Victor et Clément qui se sont chargés de la conception et la réalisation mécanique du système (réalisation des pièces sous SolidWorks , impression 3D des différents éléments, usinage avec la Charly Robot…) et 2 étudiants (Alexis et Maël) se sont chargés de la partie électronique et programmation (branchements à L’Arduino, commande des deux servomoteurs, récupération des données du capteur de couleur et infrarouge,…). Les deux sous-groupes ont travaillé en parallèle pour finalement fusionner leur travail afin de réaliser la trieuse de M&M’s.
    Nous avons été accompagnés pour ce projet par deux professeurs : Mr Rémy Guyonneau et Mr Franck Mercier.

    Présentation du projet :

    Les différentes pièces composant notre trieuse sont :

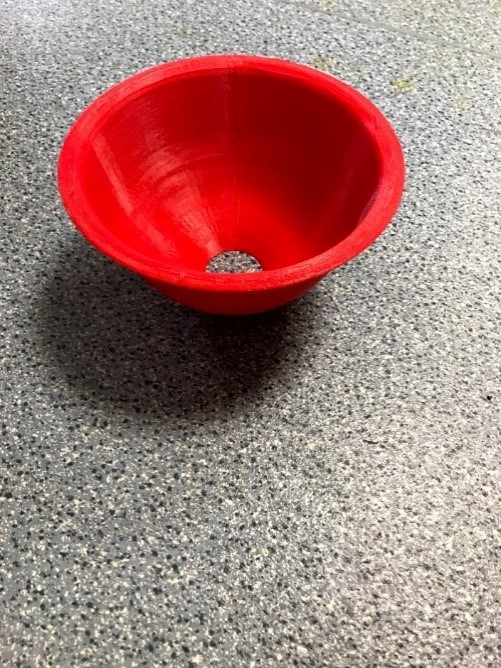
    L’Entonnoir : Présent tout en haut de la trieuse, c’est là où on intègre les M&M’s.

    Entonoir

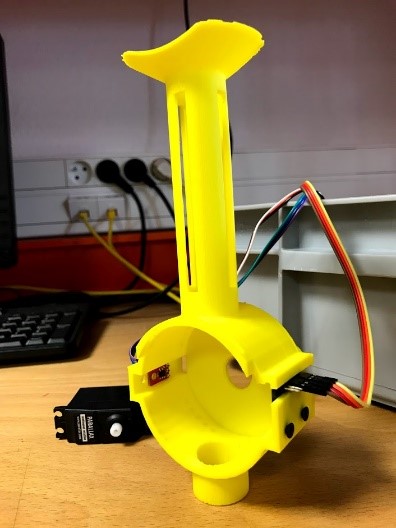
    -Le « Porte-FeedWheel » : Pièce centrale de la trieuse, elle est composée d’un petit entonnoir sur le dessus, d’où sortent les M&M’s provenant de l’entonnoir principal, d’espaces vides pour le côté esthétique afin d’apercevoir les M&M’s qui tombent, ainsi qu’un espace en bas pour intégrer les capteurs et la pièce « FeedWheel »

    porte feedwheel

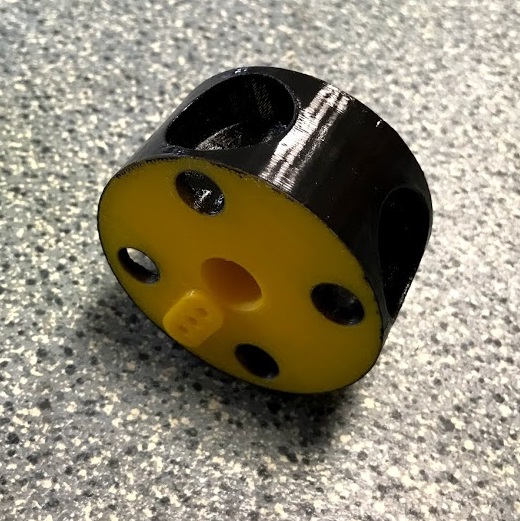
    -Le « FeedWheel » : Pièce ronde comprenant 4 cavités dans lesquelles un seul M&M’s peut rentrer. Un moteur à rotation continu est fixé à l’arrière du FeedWheel.

    feed wheel

    Un capteur infrarouge : Fixé dans le « Porte-FeedWheel », il permet de détecter les erreurs d’approximations du moteur à rotation continu afin d’ajuster un angle correct.

    Capteur IR

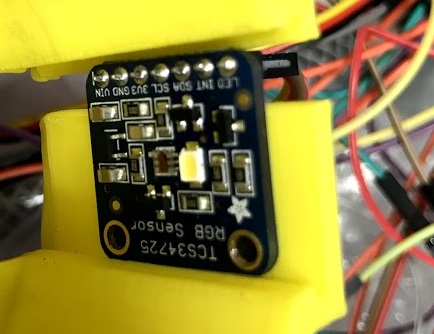
    Un capteur de couleur : Fixé également dans le « Porte-FeedWheel », il permet de détecter la couleur du M&M’s correspondant.

    capteurcouleur

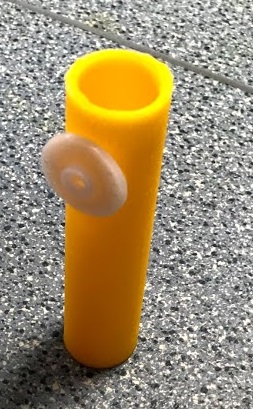
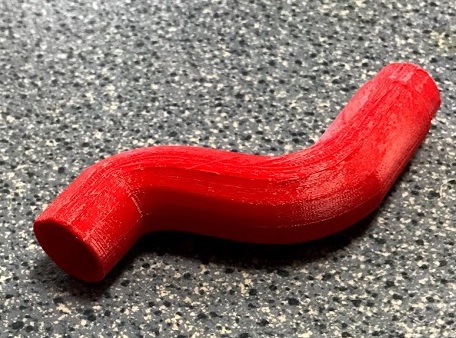
    -Le « Tuyau principal » : Directement relié au « Porte-FeedWheel », d’où sortent les M&M’s, collé à un servomoteur. Un angle spécial est appliqué à une couleur précédemment détectée.

    tuyau

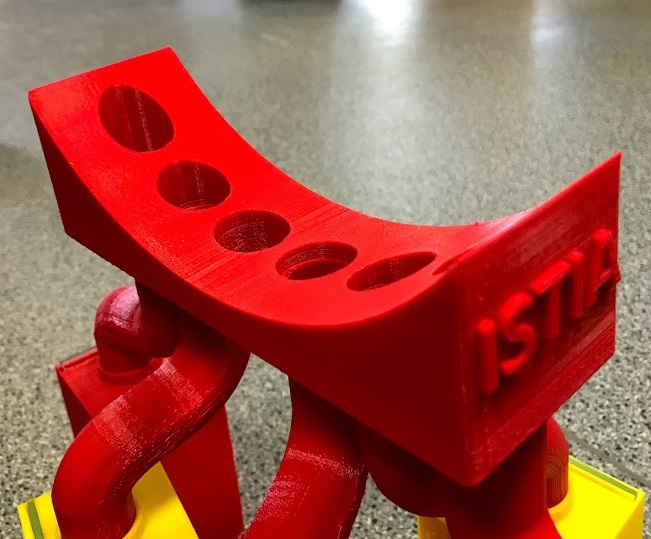
    -Le « Séparateur » : Pièce servant de lien entre le tuyau principal et les tuyaux secondaires. La forme du dessus est prévue pour la circulation du tuyau principal. Il comprend 6 trous, chaque trou correspond à une couleur.

    Separateur

    -Les « Tuyaux secondaires » : Ils sont au nombre de 6 et servent de liaison entre le séparateur et les bocaux.

    tentacule

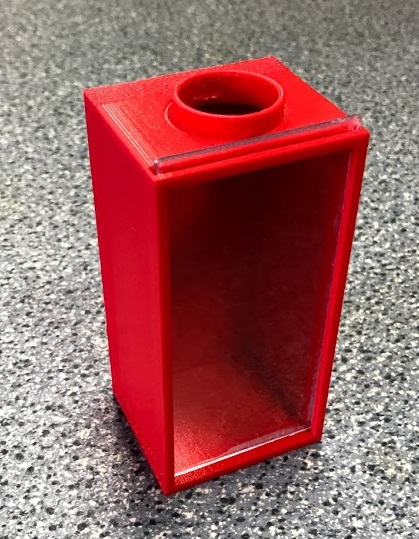
    Les bocaux : Ils sont également au nombre de 6 et sont les pièces de présentation des M&M’s finalement triés.
    Ils sont reliés aux tuyaux secondaires correspondants et possèdent chacun une vitre transparente découpée avec le « Charly Robot ».

    Bocal

    Au final nous avons assemblé toutes ces pièces et cela nous a donné une belle trieuse !

    Rendu final

    Les différentes étapes de notre projet :

    Premièrement, nous avons établi en commun au brouillon une structure qui nous paraissait correct pour la partie mécanique et pour la partie programmation, tout en s’inspirant de même type de trieuses déjà existantes.

    Une fois la structure plus ou moins établi au brouillon, nous séparons nos travaux en 2 groupes :

    Après l’assemblage de ces pièces toujours sur SolidWorks, ce groupe passa aux impressions en 3D avec les imprimantes Raise3D et Makerbot.
    En parallèle, pour les bocaux en bas de la structure, ce groupe réalisa un usinage grâce à la Charly Robot avec du plexiglas afin de créer une vitre transparente permettant de voir les M&M’s.

    L’autre groupe se chargeait de la programmation de l’ensemble des composants électronique, à savoir : deux capteurs (RGB et Infrarouge) et deux moteurs (à rotation continu et servomoteur).

    Ainsi nous avons commencé la programmation de chaque composant indépendamment pour prendre en main la programmation Arduino plus facilement.
    Une fois chaque programme fini, nous les avons rassemblés en un et organisé la structure de notre programme final. De nouveaux composants se sont ensuite ajoutés comme l’écran LCD, le bouton ou l’utilisation d’un capteur IR pour positionner le moteur à rotation continue.

    Problèmes rencontrés

    Nous avons eu pas mal de problèmes au cours de notre projet.

    Dès le départ nous ne savions pas par où commencer, comment se partager les tâches etc. Par la suite, nous avons commencé à imaginer le projet, il était difficile de mettre en commun nos idées. Lorsque nous sommes passés sous Solidworks, de nombreux bugs nous ont posé problème.

    De plus, des pièces que nous avions modélisées puis imprimées se sont avérées ne pas être aux bonnes dimensions ou bien avec trop peu de jeu pour assembler les pièces. La couleur jaune de la pièce « FeedWheel » fut embêtante pour l’étalonnage des couleurs de bonbon. Cela a été résolu en aspergeant cette pièce avec une bombe de peinture noire.

    Le problème majeur était surtout les pannes d’imprimante 3D qui nous ont beaucoup ralenties.
    En programmation, il y a également eu quelques soucis. Par exemple, pour trouver la documentation de certains composants comme pour le capteur couleur ou l’écran LCD, la documentation était fausse.

    Nous avons aussi rencontré des problèmes avec le câblage qui devenait illisible et problématique. Il était donc nécessaire de remettre des fichiers dans la racine du logiciel Arduino. Il a aussi été difficile d’étalonner chacune des couleurs des M&M’s.

    Conclusion

    Pour conclure, nous voulons absolument remercier nos tuteurs Mr Mercier et Mr Guyonneau pour toute l’aide apportée au cours de ce projet.

    Pour nous, ce projet fut une grande expérience dans tout ce qui est du travail en groupe, de l’innovation, de la pratique…
    Voir le projet grandir au fur et à mesure des séances nous a aussi motivé pour avancer et perfectionner le projet au maximum.

    Merci à vous, chers lecteurs de vous être intéressés à notre projet.

    Victor B, Clément C, Alexis G, Maël C

    Projet : Suiveur solaire

    Bonjour et bienvenue à tous !

    Dans le cadre des projets de deuxième année, nous avons été amené à concevoir un suiveur solaire. Ce projet avait été commencé l’année précédente par d’autres élèves (lien vers leur article). Nous l’avons donc poursuivi.

  • A quoi ça sert?
    Le but de ce projet était de créer un support pour panneau photovoltaïque qui fonctionne comme un tournesol en suivant le soleil. La position du soleil évolue au cours de la journée et selon les saisons, or, pour avoir un rendement maximal il faut que les rayons du soleil soient perpendiculaires au panneau. Le suiveur solaire est donc un bon moyen pour optimiser la production d’électricité.

  • Conception du bâti
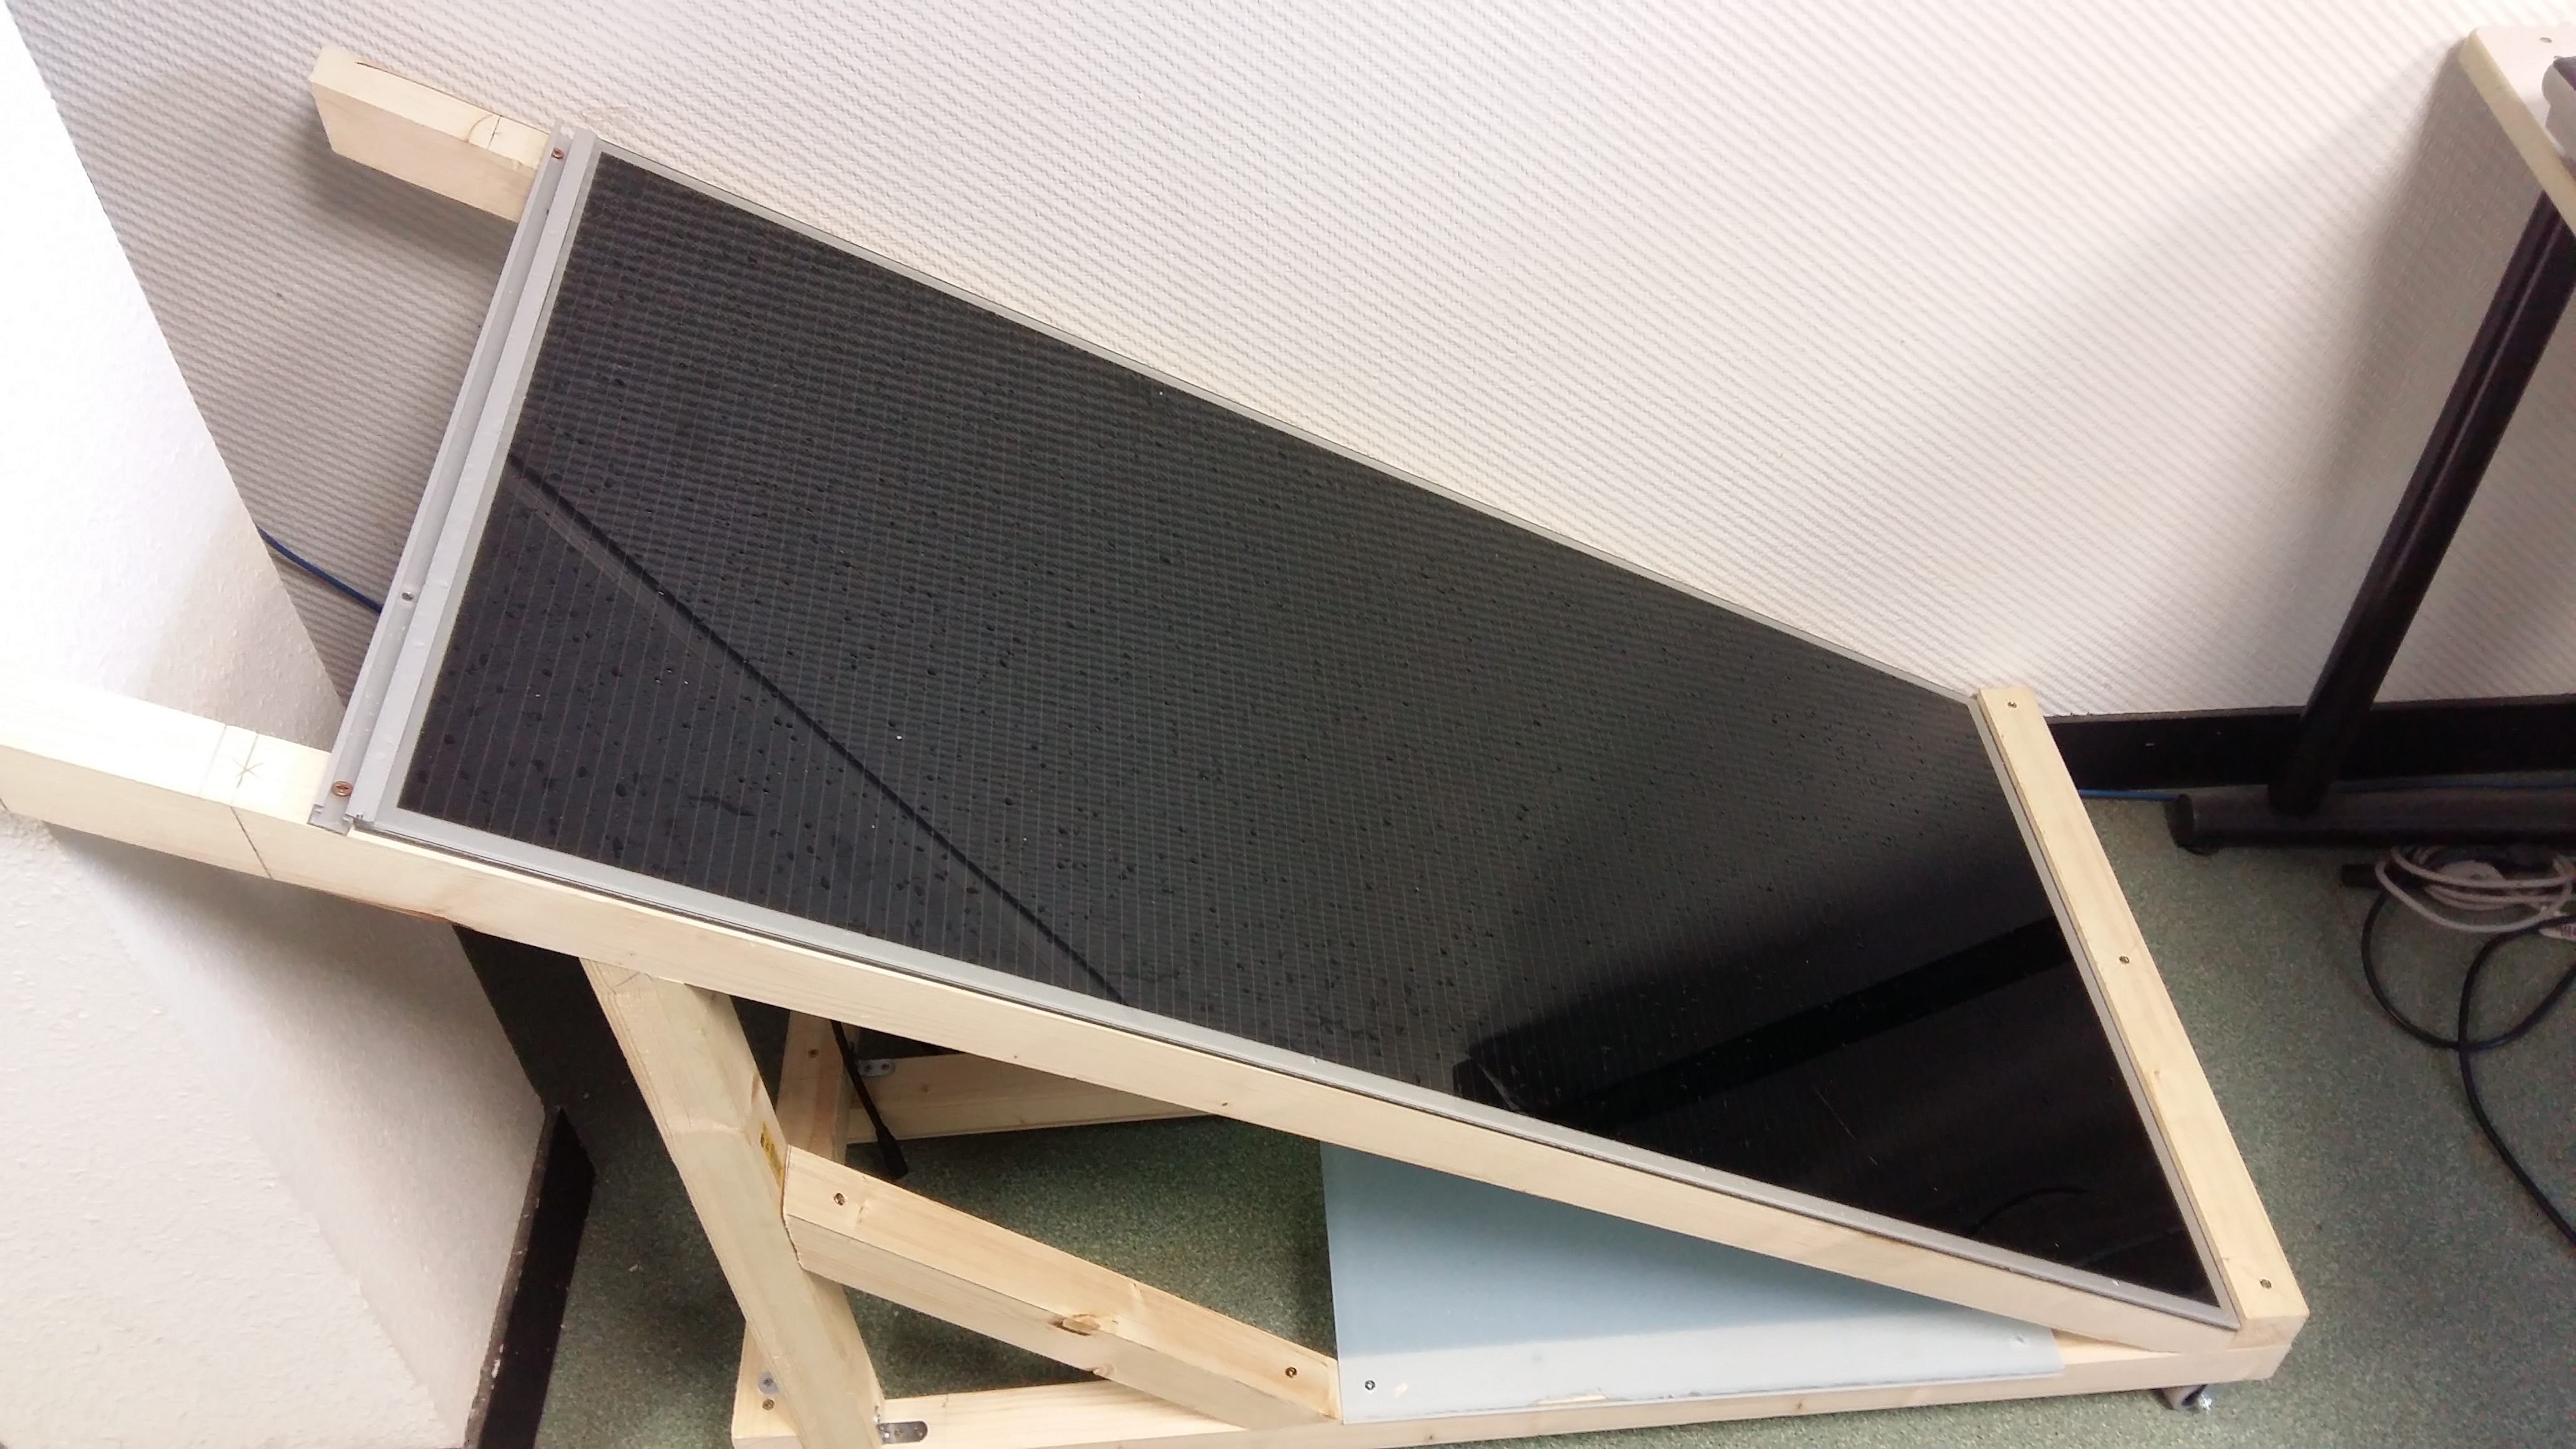
    Pour commencer, nous avons construit le bâti du panneau solaire en bois. L’idéal aurait été de pouvoir faire varier l’inclinaison du panneau selon les saisons. Cependant, nous avons fait le choix de le fixer à 30°, ce choix nous a permis de simplifier la création du support. Le bâti est monté sur roulettes afin de lui permettre de se déplacer pour suivre le soleil au cours de la journée.

    Notre suiveur solaire

    Notre suiveur solaire

  • Programmation de la commande du moteur

    Ensuite, nous avons procédé à la conception de la partie électronique du système à partir d’un moteur d’essuie-glace, fourni par notre tuteur.
    Tout d’abord, nous avons programmé une carte arduino avec une carte monster shield, qui permettent de faire tourner le moteur inverseur, dans un sens et dans l’autre.

      Pour la suite, nous avions besoin de capteurs pour orienter le panneau face au soleil. Après avoir récupéré trois cellules photovoltaïques que l’on a placé en pyramide, nous avons imprimé puis étamer une carte permettant de récupérer l’information de ces capteurs. La carte a été imprimée avec la machine de LPKF Laser&electronics à l’ISTIA et elle a été étamée chimiquement à l’IUT.

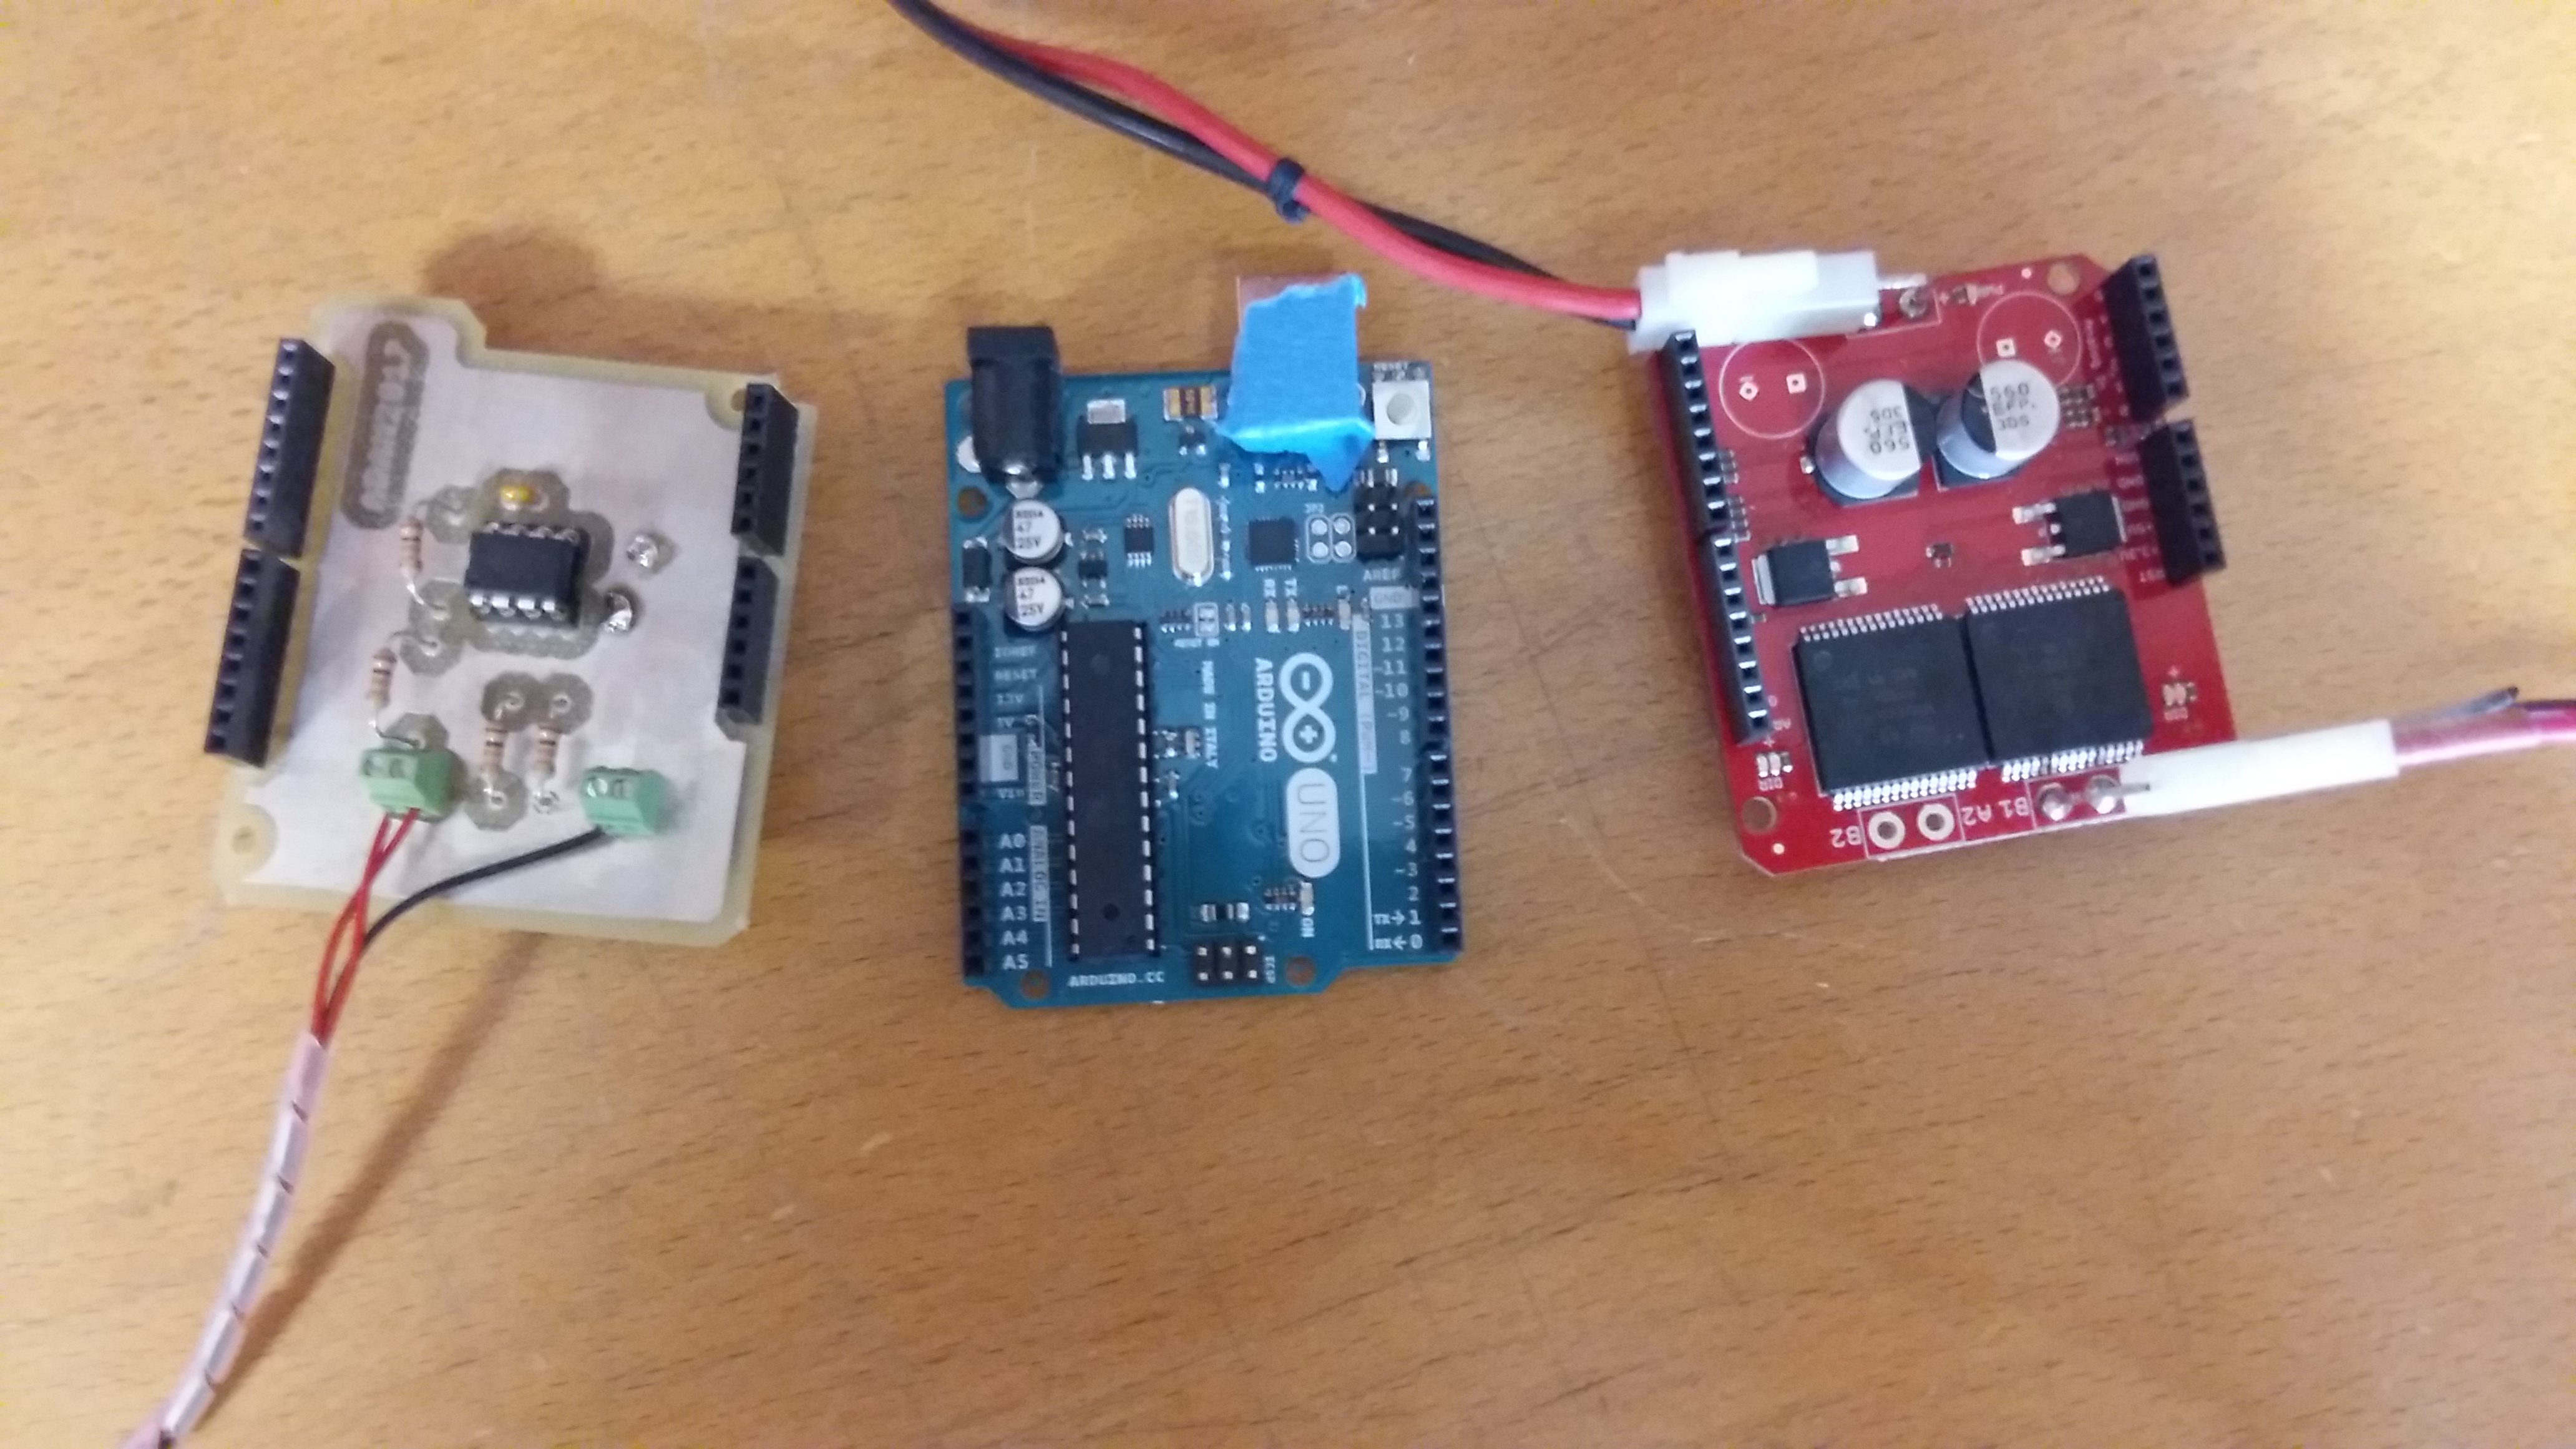
      Les 3 cartes De gauche à droite : carte imprimée, arduino, monster shield

      Les 3 cartes
      De gauche à droite : carte imprimée, arduino, monster shield


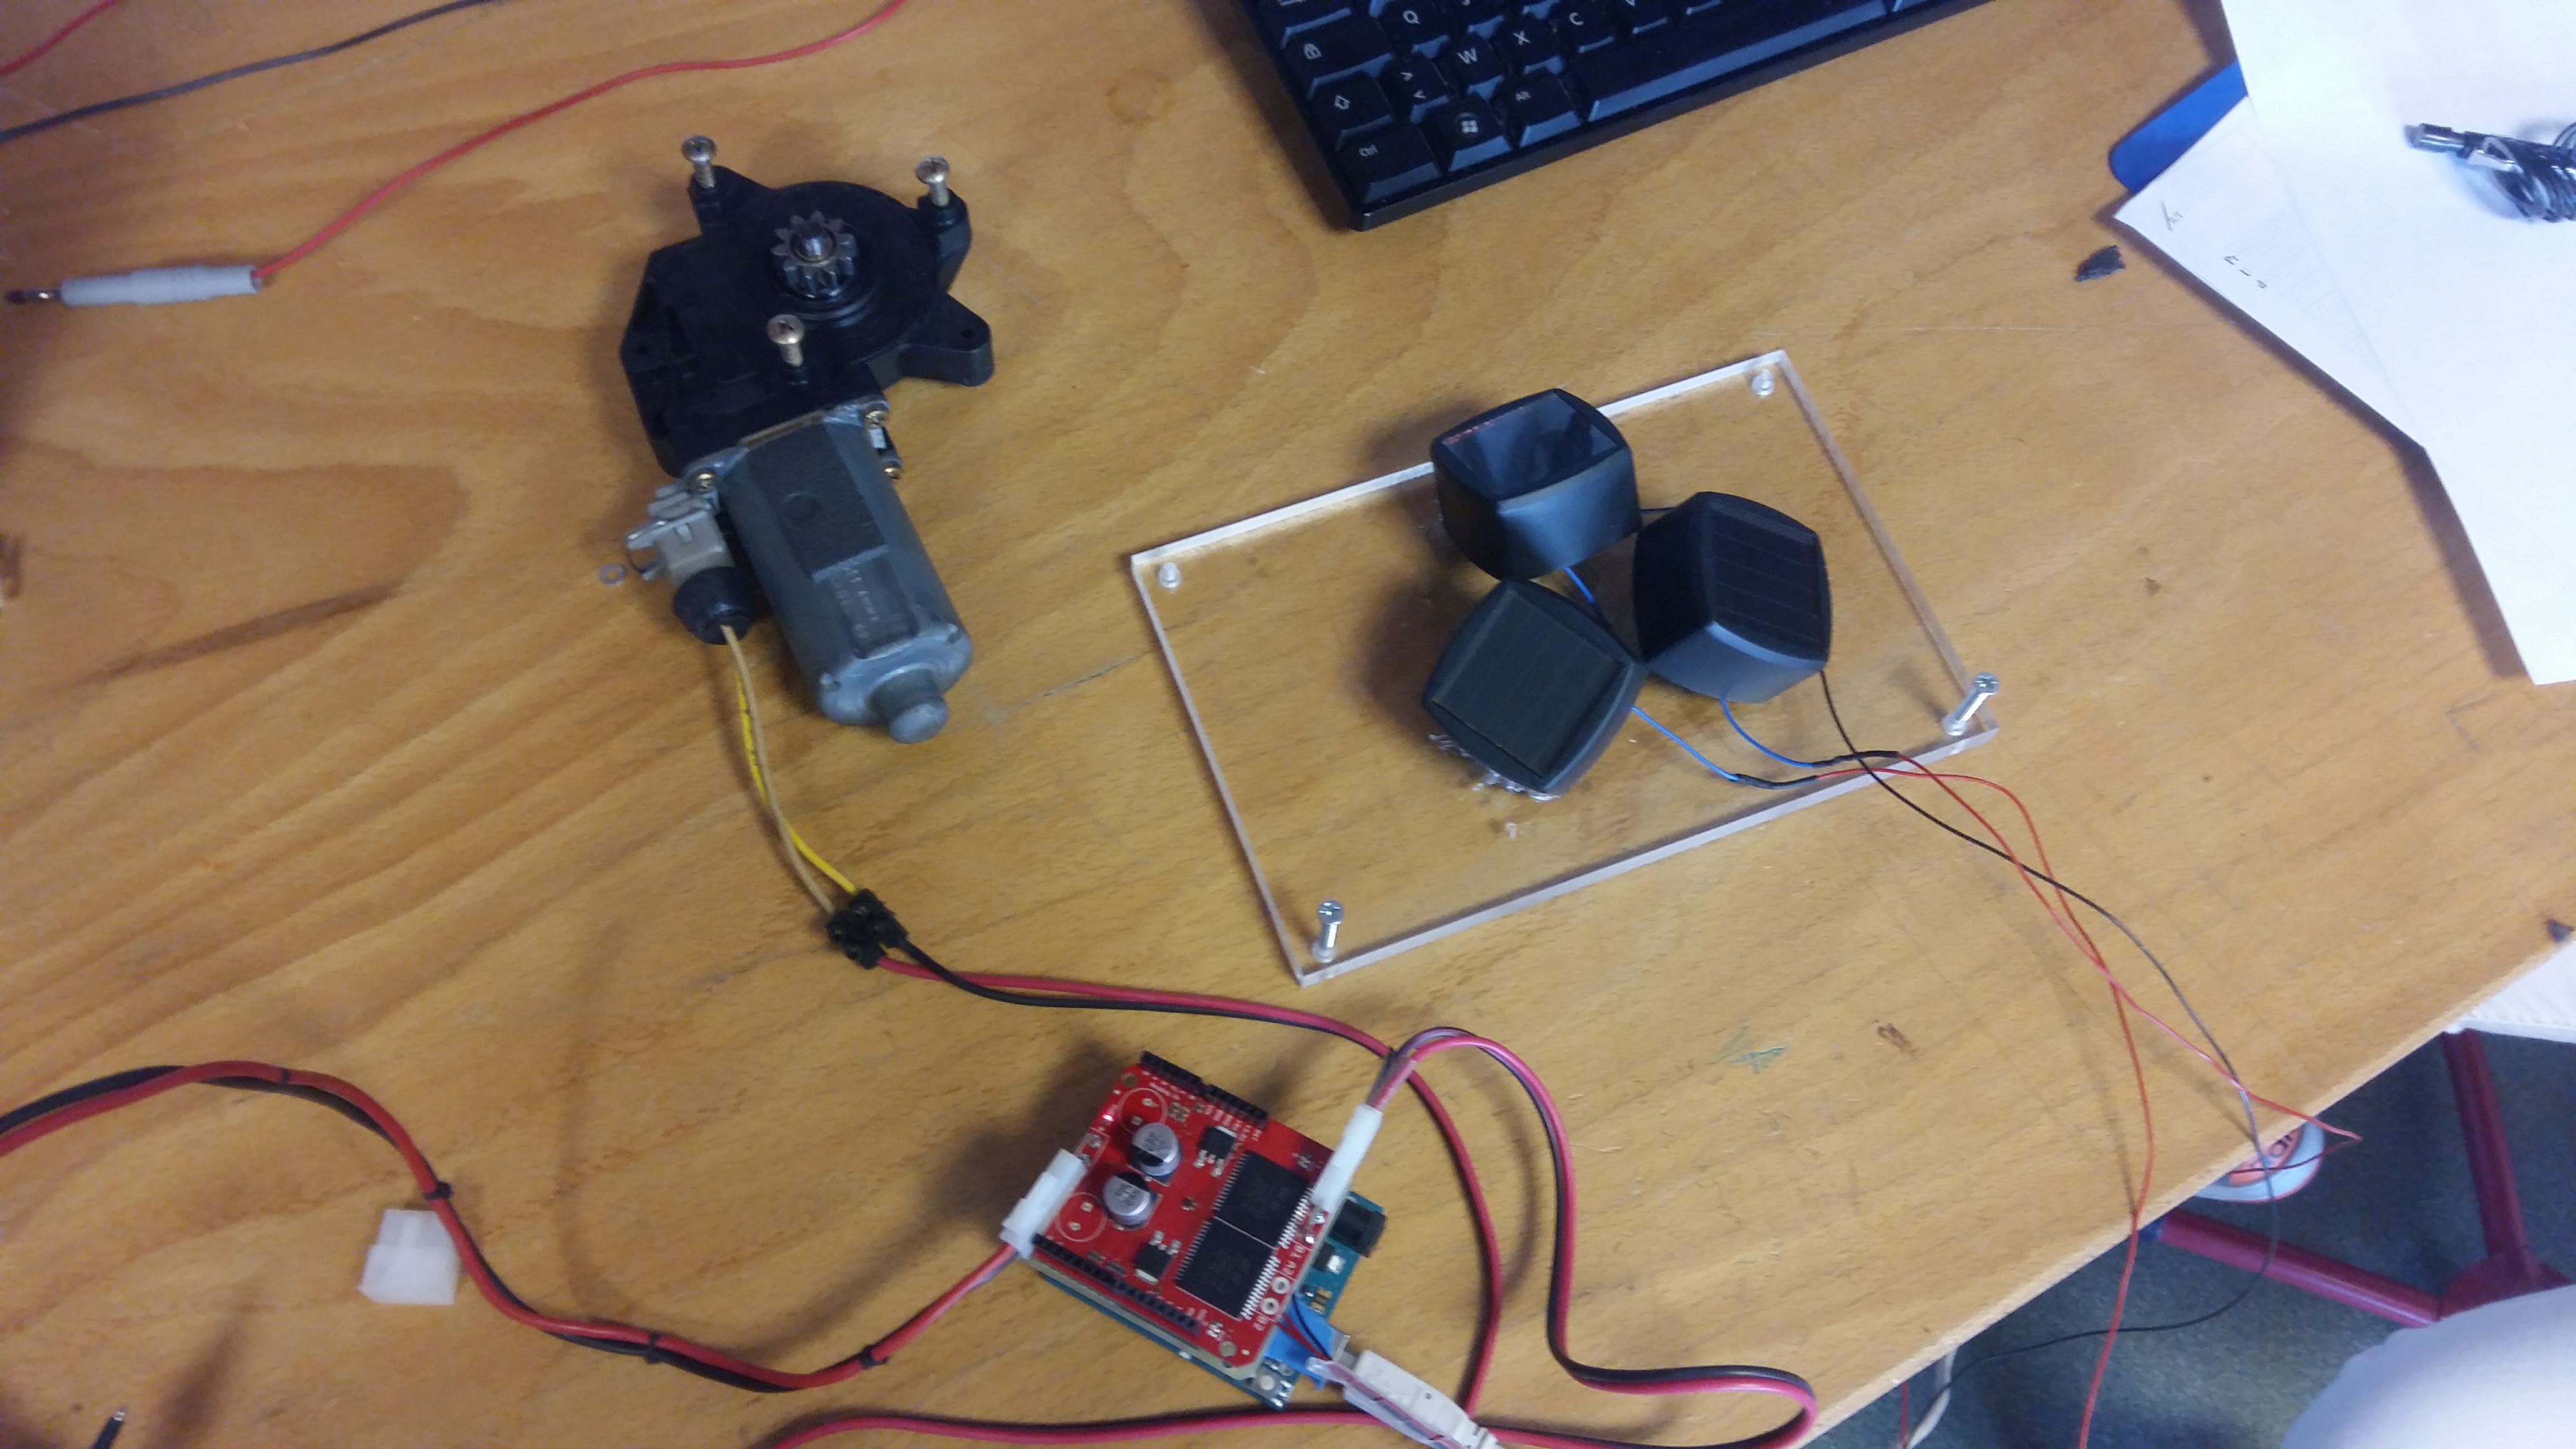
      Après avoir fait cela, il ne restait plus qu’à souder ces différents composants, à la plugger sur les 2 autres cartes, puis finalement réaliser le montage suivant avec les capteurs et le moteur.
      Montage électronique

      Montage électronique

    • Comment fonctionne le suiveur?
      Pour résumer, les capteurs renvoient une tension aux cartes, et selon la valeur reçue, le programme commande la rotation du moteur (dans un sens ou un autre).

      Ce projet nous a beaucoup appris, malheureusement nous n’avons pas eu le temps d’installer le système électronique ainsi que le moteur sur le bâti.
      Nous souhaitons remercier notre tuteur Hassan Bouljroufi qui nous a été d’une grande aide, ainsi que François Jouet et Benoît Landry qui nous ont aidé dans la réalisation du bâti.

      Camille Bertrand et Anne-Céline Riou

    • Projet: Conception d’un capteur connecté pour la mesure de la hauteur d’eau d’un ruisseau

      Notre projet a eu pour but de créer un système capable de récupérer le niveau d’eau d’un ruisseau et de l’afficher sur un site internet. Cette idée a été proposée afin de permettre aux jeunes écoliers de l’école publique du Brionneau, à la Meignanne, d’étudier le cycle de l’eau via un cas concret.

      Pour le réaliser, nous avons distingué cinq grandes parties:

      • Le positionnement du système
      • La prise des données
      • L’envoi des données
      • La réception des données
      • L’affichage des données

      Intéressons nous à présent à leur contenu.

          Le positionnement du système

        Après maintes recherches et après avoir trouvé les plus et les moins des différentes solutions possibles, nous nous sommes enfin arrêtés sur une :

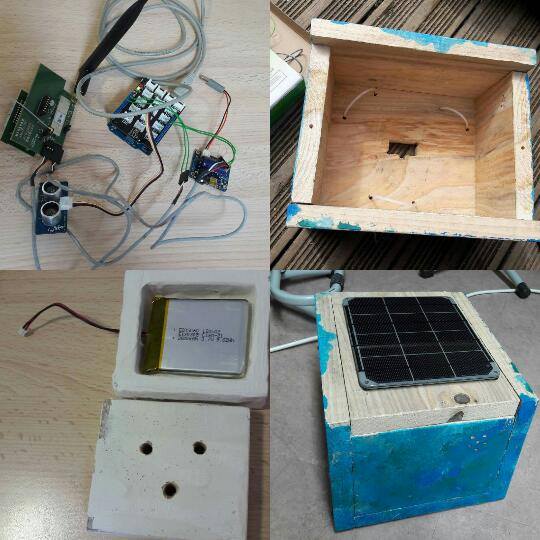
        Le capteur est situé au milieu du ruisseau. Dans la boite en bois, on retrouve tout les éléments indispensable au bon fonctionnement du capteur :

        Boîte contenant le sonar, l'arduino, la batterie et l'antenne Sigfox

        Boîte contenant le sonar, l’arduino, la batterie et l’antenne Sigfox


        La boite est maintenue en hauteur grâce à des pilotis.

          La prise des données

        Pour la prise des données, nous avons opté pour un sonar. Cette solution permet de faciliter l’installation et d’obtenir une précision plus que raisonnable (1cm/2m).

          L’envoi des données

        Le choix s’est porté sur la technologie Sigfox. Il s’agit d’une entreprise qui utilise un réseau de haute fréquence permettant l’envoi d’un nombre de données restreint sur une très grande portée, ce qui nous convient car nous avons besoin de mesurer seulement 6 hauteurs d’eau par jour (1 toutes les 4 heures). Ces hauteurs sont ensuite hébergées sur le site de Sigfox et nous n’avons plus qu’à les récupérer.

          La réception des données

        Pour récupérer ces données cela se gâte un peu plus… L’idée a été de créer un programme afin d’acheminer les différentes valeurs prises dans la journée jusqu’à une base de données que nous avons créée. Sans trop rentrer dans les détails, voici comment se décompose le programme : On se connecte à sigfox, on récupère nos données (la hauteur, la date et l’heure, et tout un tas d’autres données générées par sigfox), on les filtre afin de n’avoir que celles qui nous intéressent et on les envoie sur notre base de données.

          L’affichage des données

        Nous nous sommes ensuite penché sur la question de comment afficher les hauteurs récupérées. Pour cela on a créé un site internet le plus ludique possible (n’oublions pas que nous travaillons pour des enfants ! ). Celui-ci propose :

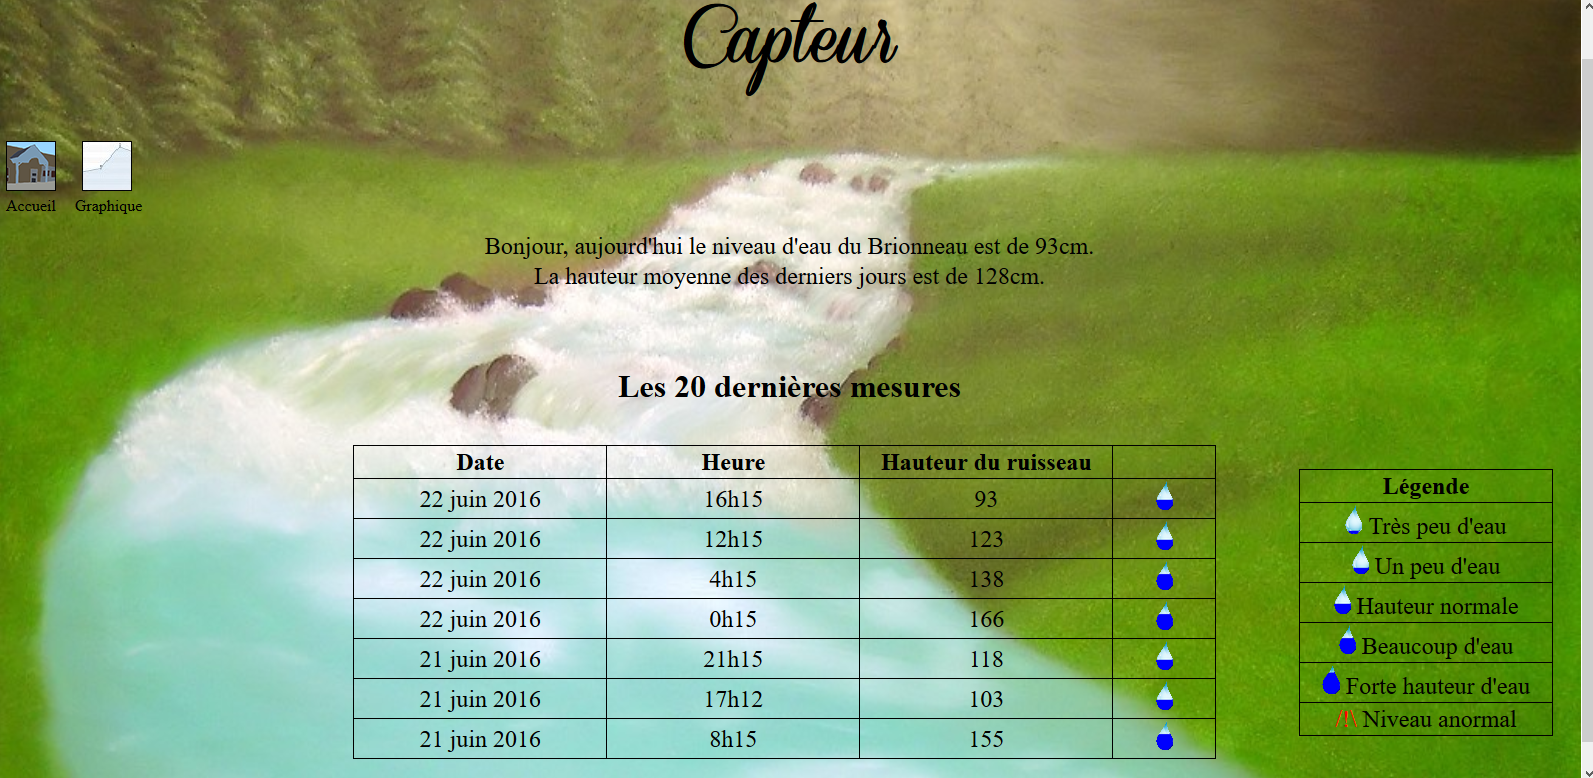
        • une page d’accueil avec les 20 dernières valeurs prises ainsi que la hauteur moyenne qui en résulte;
        • une seconde page avec un graphique ou l’on peut suivre l’évolution du niveau d’eau du ruisseau journalière/ hebdomadaire / mensuel / annuel ou encore d’une date à une autre (cela dans le but de laisser un maximum de flexibilité). Ils auront également la possibilité de récupérer une image des graphiques qu’ils peuvent observer;
        • et enfin une dernière afin de nous présenter.
        Page d'accueil de notre site internet

        Page d’accueil de notre site internet

        Pour terminer nous avons décidé de faire participer les enfants dans notre projet (car c’est un peu le leur aussi!). Ils ont ainsi pu décorer la boîte comportant notre système, et faire une pancarte explicative indiquant le pourquoi du comment d’une telle installation.

        Ce projet nous a permis d’acquérir des connaissances en matière de programmation mais également en terme de présentation orale. En effet nous avons du simplifier des termes technologiques pour les rendre accessibles à des enfants de 7 à 10 ans.

        Ces derniers et nous mêmes sommes fiers du résultat et espérons qu’il sera utilisé pour de nombreuses années!

        Petit bonus : voici la vidéo de l’installation de notre capteur :
        Installation du capteur

        JAUNAULT Doriane, SANCHEZ Denis, RAILLARD Julien et GABORIAU Romane

      Nono le robot des portes ouvertes

      Nono le robot, tel est son nom ! Après 4 mois de durs labeurs il est enfin là ! Ce robot aura nécessité les compétences de 3 étudiants en cycle préparatoire de l’ISTIA.  Mêlant des notions de cours telles que l’automatique, l’électricité, et l’innovation. Tout ceci intervient dans le cadre du projet robot portes-ouvertes. Nous l’avons pensé ensemble, préparé ses composants séparément pour ensuite penser à l’assemblage ensemble. Edouard CURE était chargé de monter ce qui allait être les « jambes » de Nono. Félix DELAUNAY et moi-même Aymerick LOUBER  allions nous atteler à préparer les « yeux »  de ce petit automate. Pour être plus précis Félix s’occupait d’une matrice à LED qui doit afficher des yeux et faire défiler le nom de notre école : ISTIA. Pour ma part je faisais tout ce qui était autour des capteurs infrarouges qui doivent permettre au robot de détecter le vide afin qu’il ne tombe pas de la table où il se déplacera. Pour ce qui est de son cerveau, nous avions choisi une carte Arduino Uno.

      20150624_145101

      Côté programmation les instructions sont simples : Nono continue d’avancer tant qu’il est sur la table. Si ses capteurs détectent du vide il recule et fait demi-tour. La fonction forw() permet d’avancer et forward() fait accélérer le tout tant qu’il n’y a pas de vide . Une fois le vide rencontré la fonction stopped() arrête le robot puis back() et backward() font reculer. Enfin  accelerationright()  et fadeinright() permettent la rotation vers la droite.

      Le robot continue ainsi tant qu’il est allumé.