Projet Dumbell-Pong

Bonjour à tous, nous sommes trois étudiants d’EI2 ayant pour projet la réalisation d’un jeu de Pong à 4 joueurs.

Présentation du Projet :
Le but de ce projet est de réaliser un jeu vidéo permettant à un ensemble de personnes d’interagir sur ce dernier. Le cahier des charges est le suivant :
• Développement du jeu de Pong à l’aide du logiciel Processing.
• Utilisation du périphérique Makey-Makey.
• Apport d’un côté ludique au jeu.

Le langage :
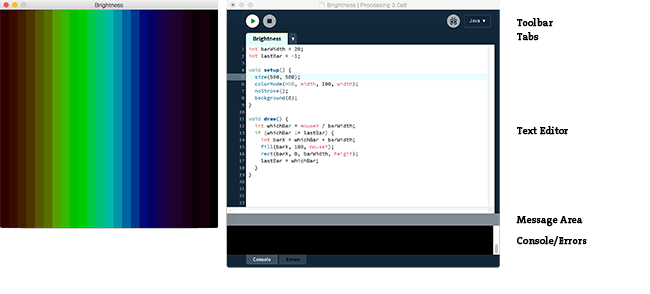
Processing est une bibliothèque Java et un environnement de développement libre. Ce logiciel est tout particulièrement adapté à la création plastique et graphique interactive, il était donc parfait pour notre jeu de Pong.
Processing

Environnement de Processing

Nous nous sommes donc formés gratuitement grâce à OpenClassrooms (10h) de sorte à nous initier à la programmation sur Processing.

Le MakeyMakey :
Le MakeyMakey est un dispositif d’émulation de clavier à partir d’objets du quotidien : la manipulation de tout objet conducteur relié au MakeyMakey va envoyer un signal à un ordinateur, qui réagira avec la fonction que vous avez défini, en fonction du logiciel que vous utilisez.

http://labenbib.fr/index.php?title=Makey_Makey

www.youtube.com/watch?v=rfQqh7iCcOU

La conception :
Nous devions dans cette partie surtout imaginer comment associer notre jeu de Pong à l’interface Makey-Makey.
Après réflexion nous avons décidé d’associer des poids de musculation au jeu. C’est-à-dire qu’en soulevant son poids de musculation, le joueur pourrait déplacer sa barre de jeu ; (chacun des joueurs aura deux poids correspondant à Gauche et Droite), donc un total de 8 poids.

La réalisation :
1. Programmation
Cette étape a consisté à s’inspirer de code déjà écrit.
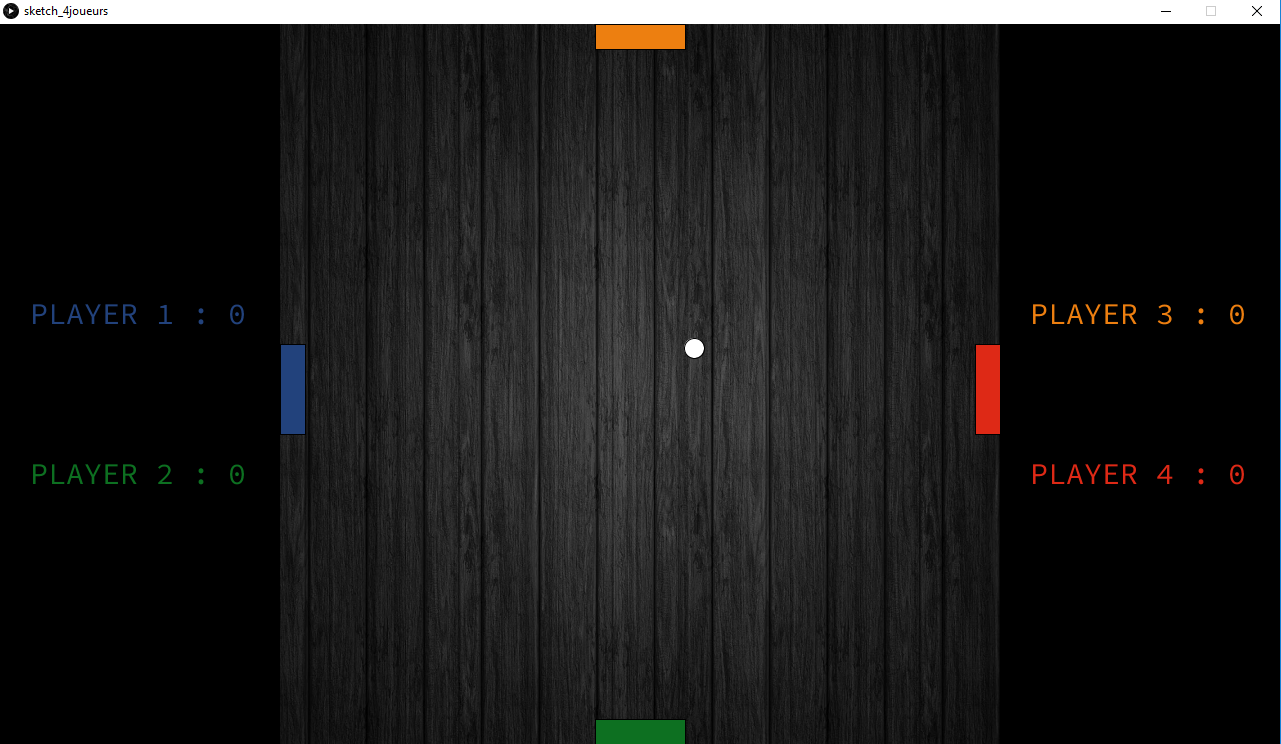
Pong 4 Joueurs développé avec Processing

Pong 4 Joueurs développé avec Processing

C’est là d’ailleurs, que nous avons trouvé la première étape de notre jeu : il y a en effet un Pong 1 joueur expliqué en détail et c’est à partir de ce fichier que nous avons adapté notre jeu pour en créer un avec quatre joueurs. Un en haut, en bas, à droite et à gauche. Mais en gardant une seule balle.
Nous avons ensuite essayé d’augmenter la vitesse de la balle de manière permanente. Puis progressivement, de cette manière plus l’échange durait, plus la difficulté augmentait.
Nous avons aussi modifié les rebonds, pour que l’angle incident de la trajectoire de la balle avec le rectangle influe sur l’angle réfléchi.

2. Le guidage
Dans cette partie il a fallu surtout fabriquer une base portant le poids de musculation, relié au Makey-Makey qui permettrait au joueur d’interagir avec sa barre de jeu.
Nous avons donc imaginé le dispositif suivant :
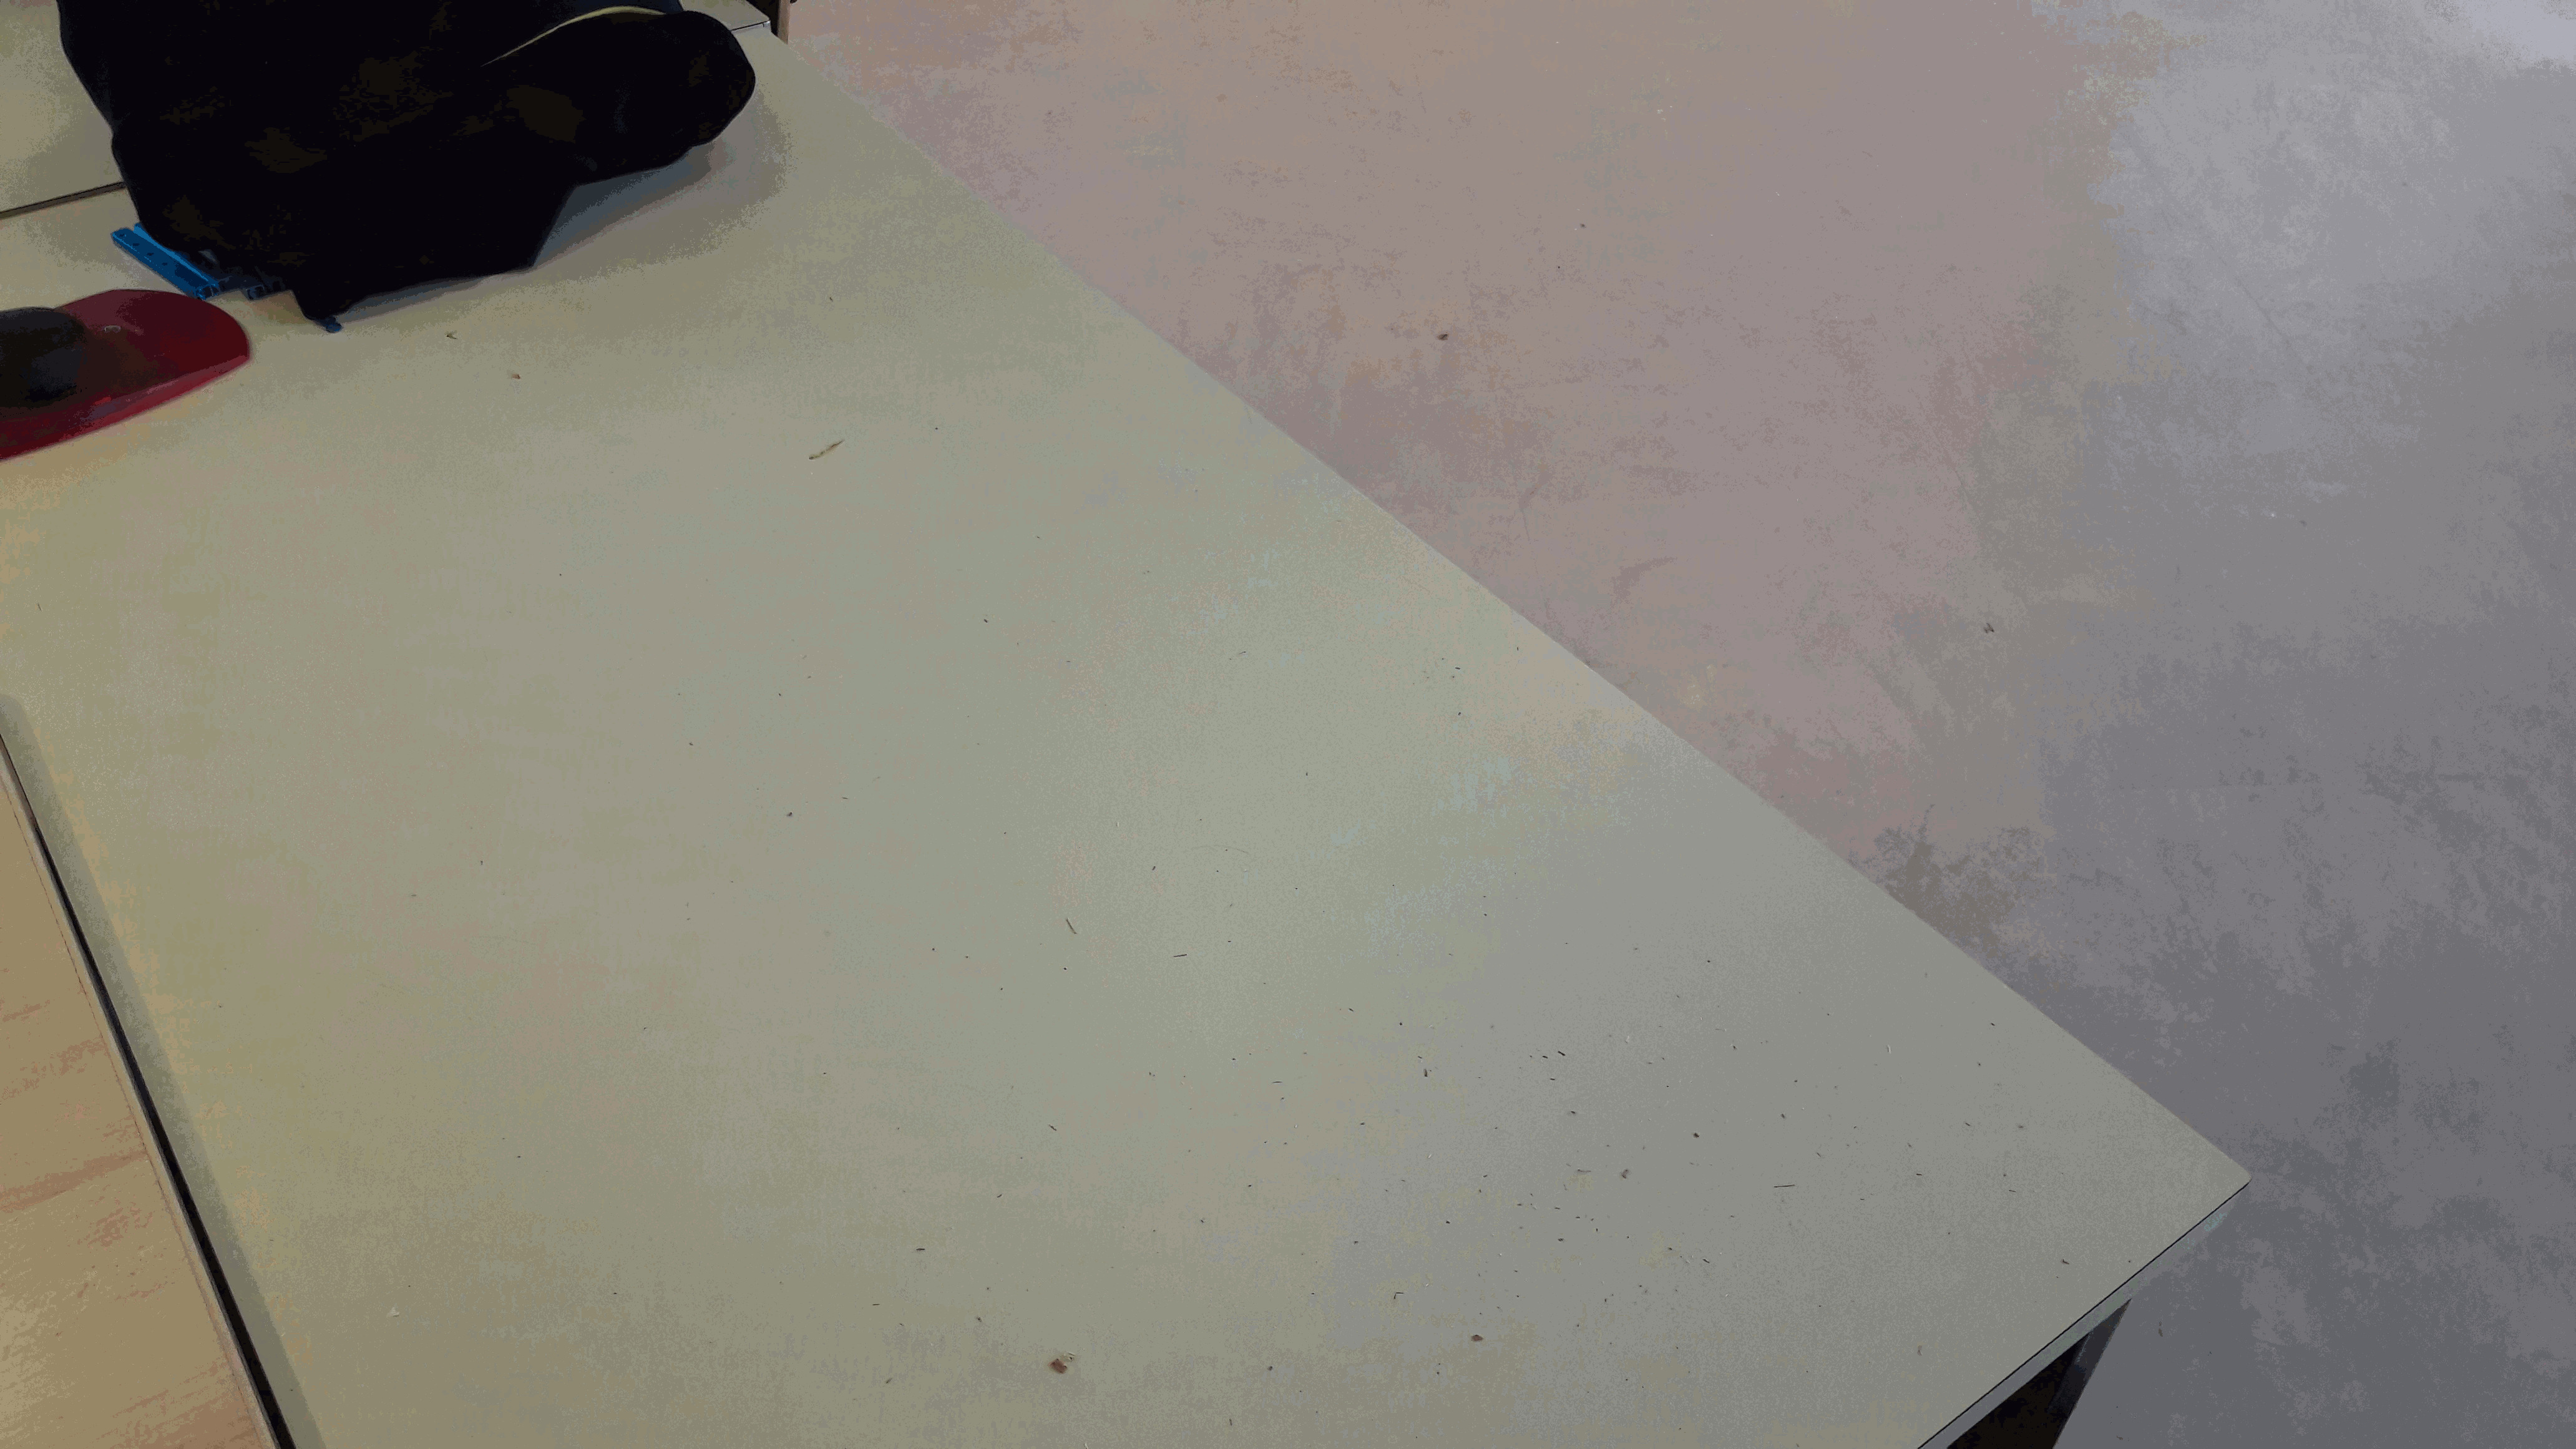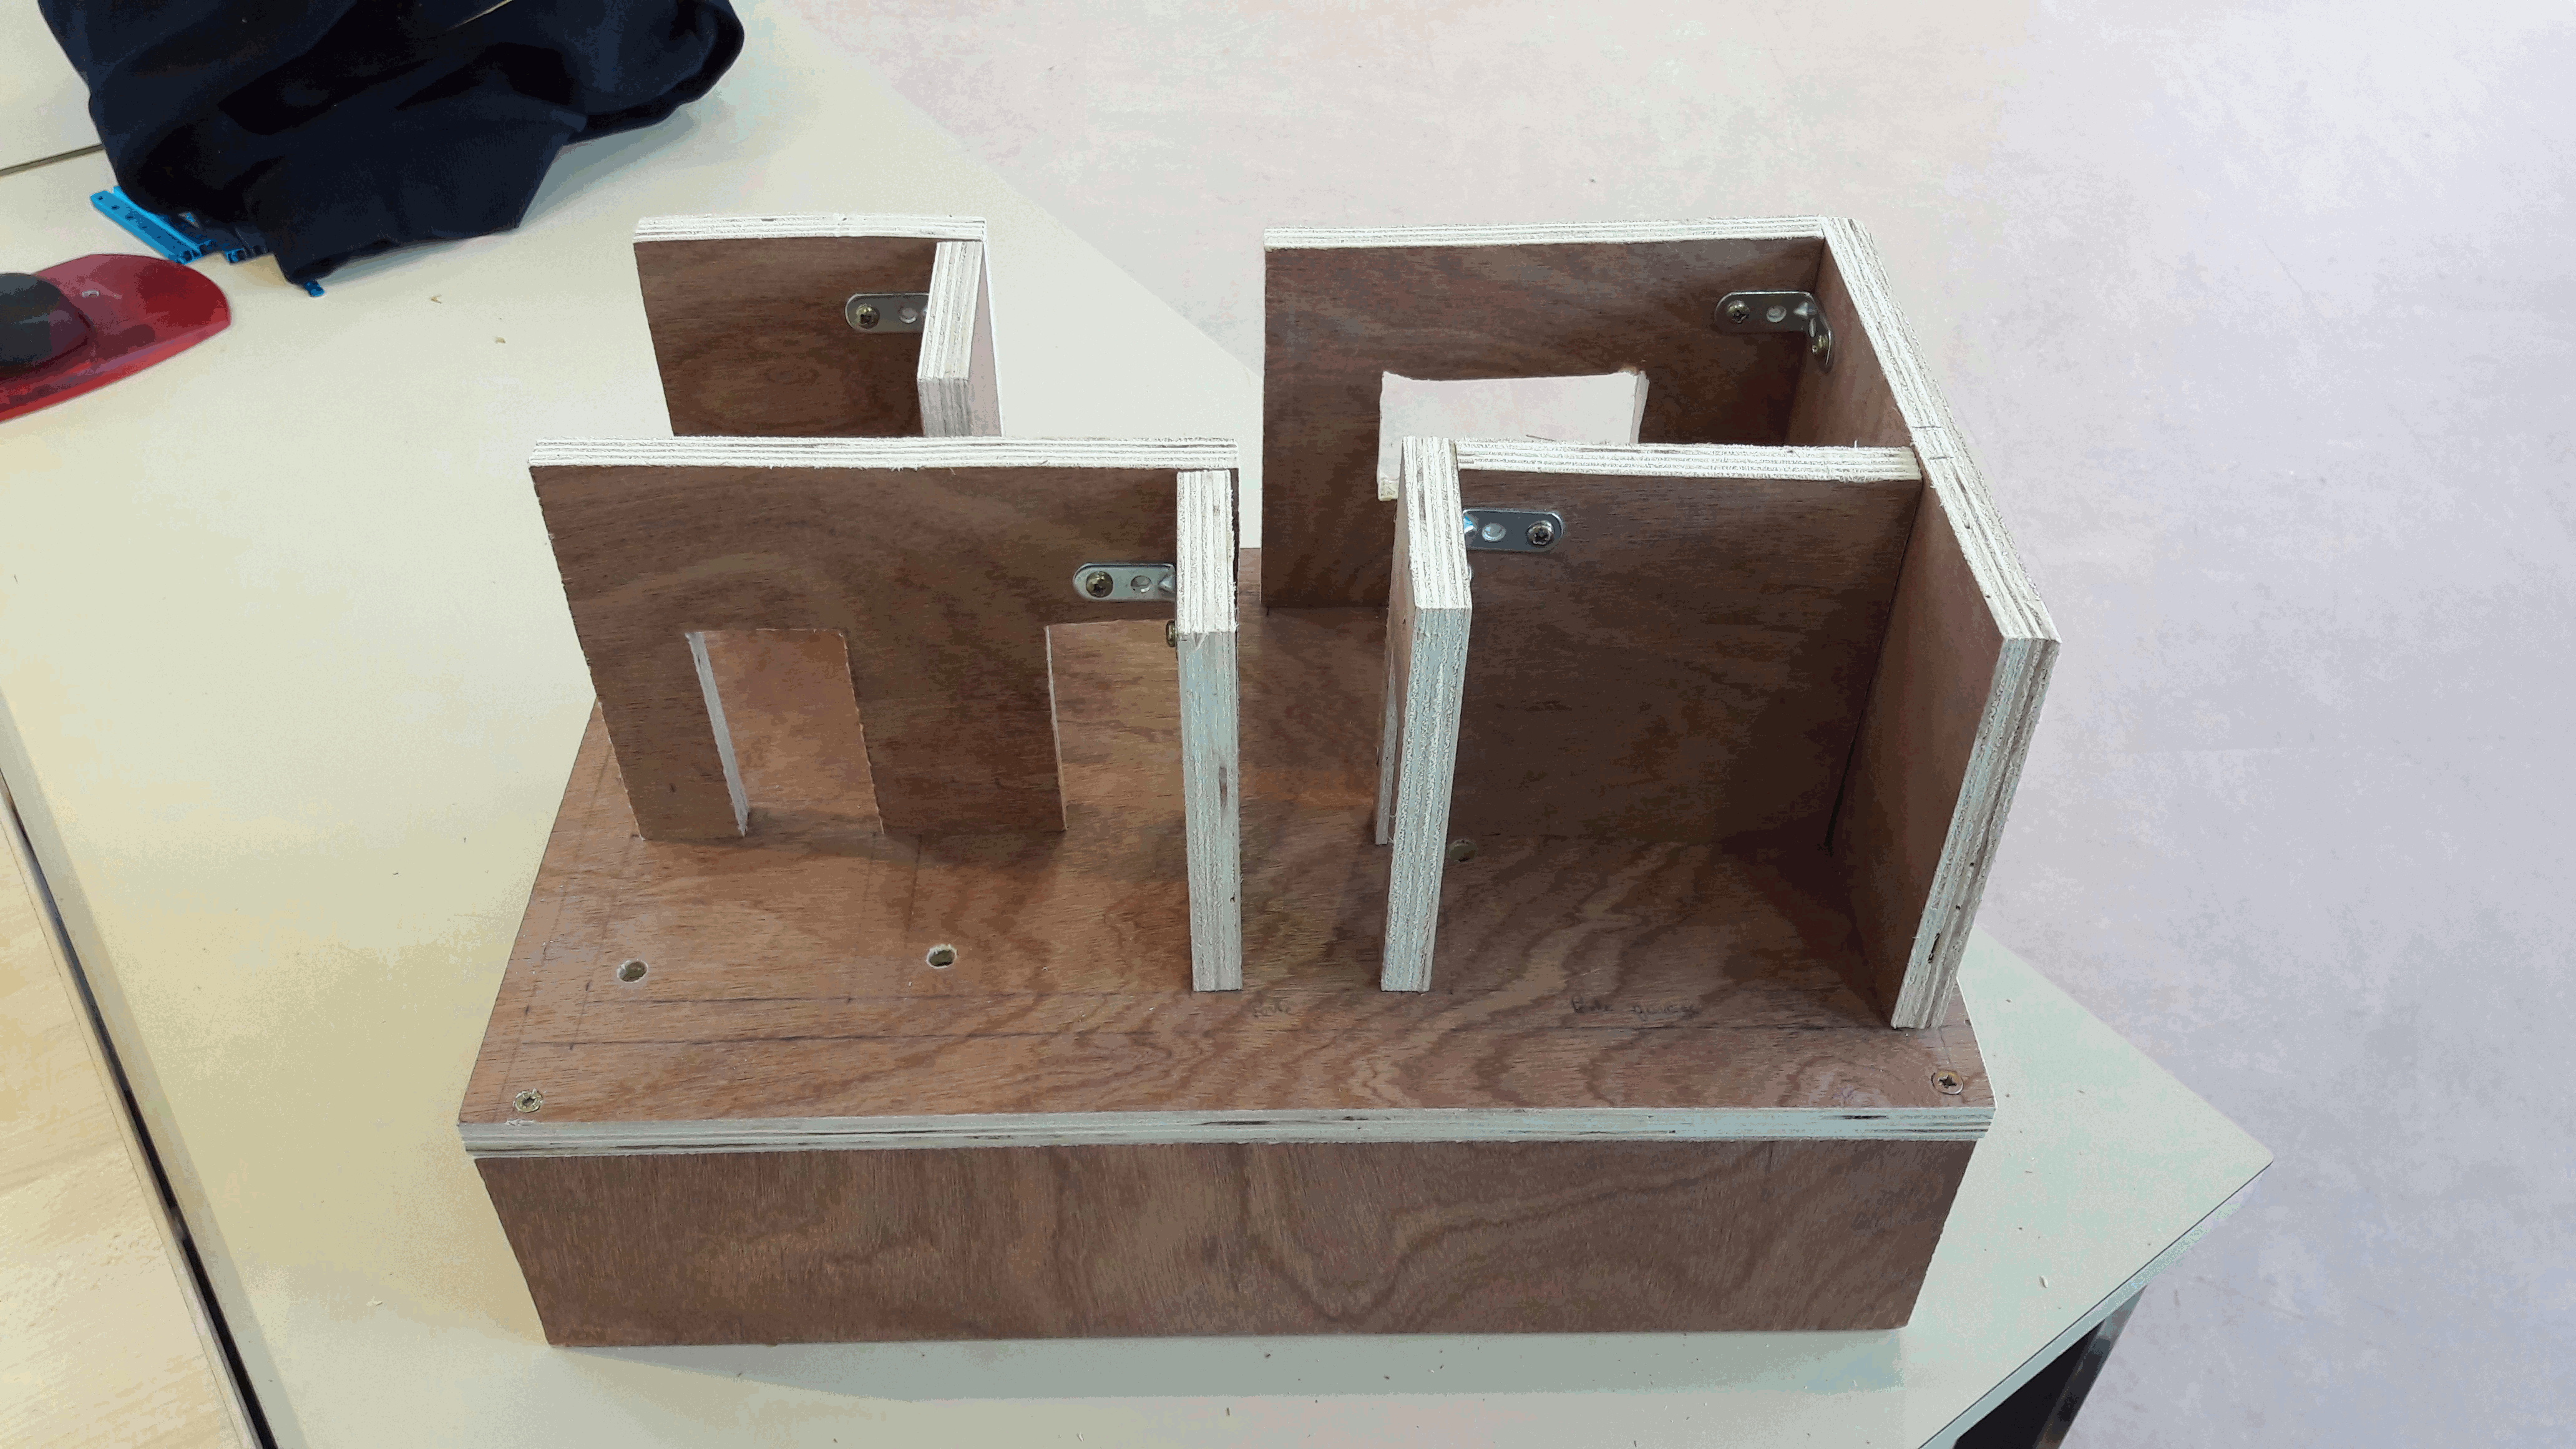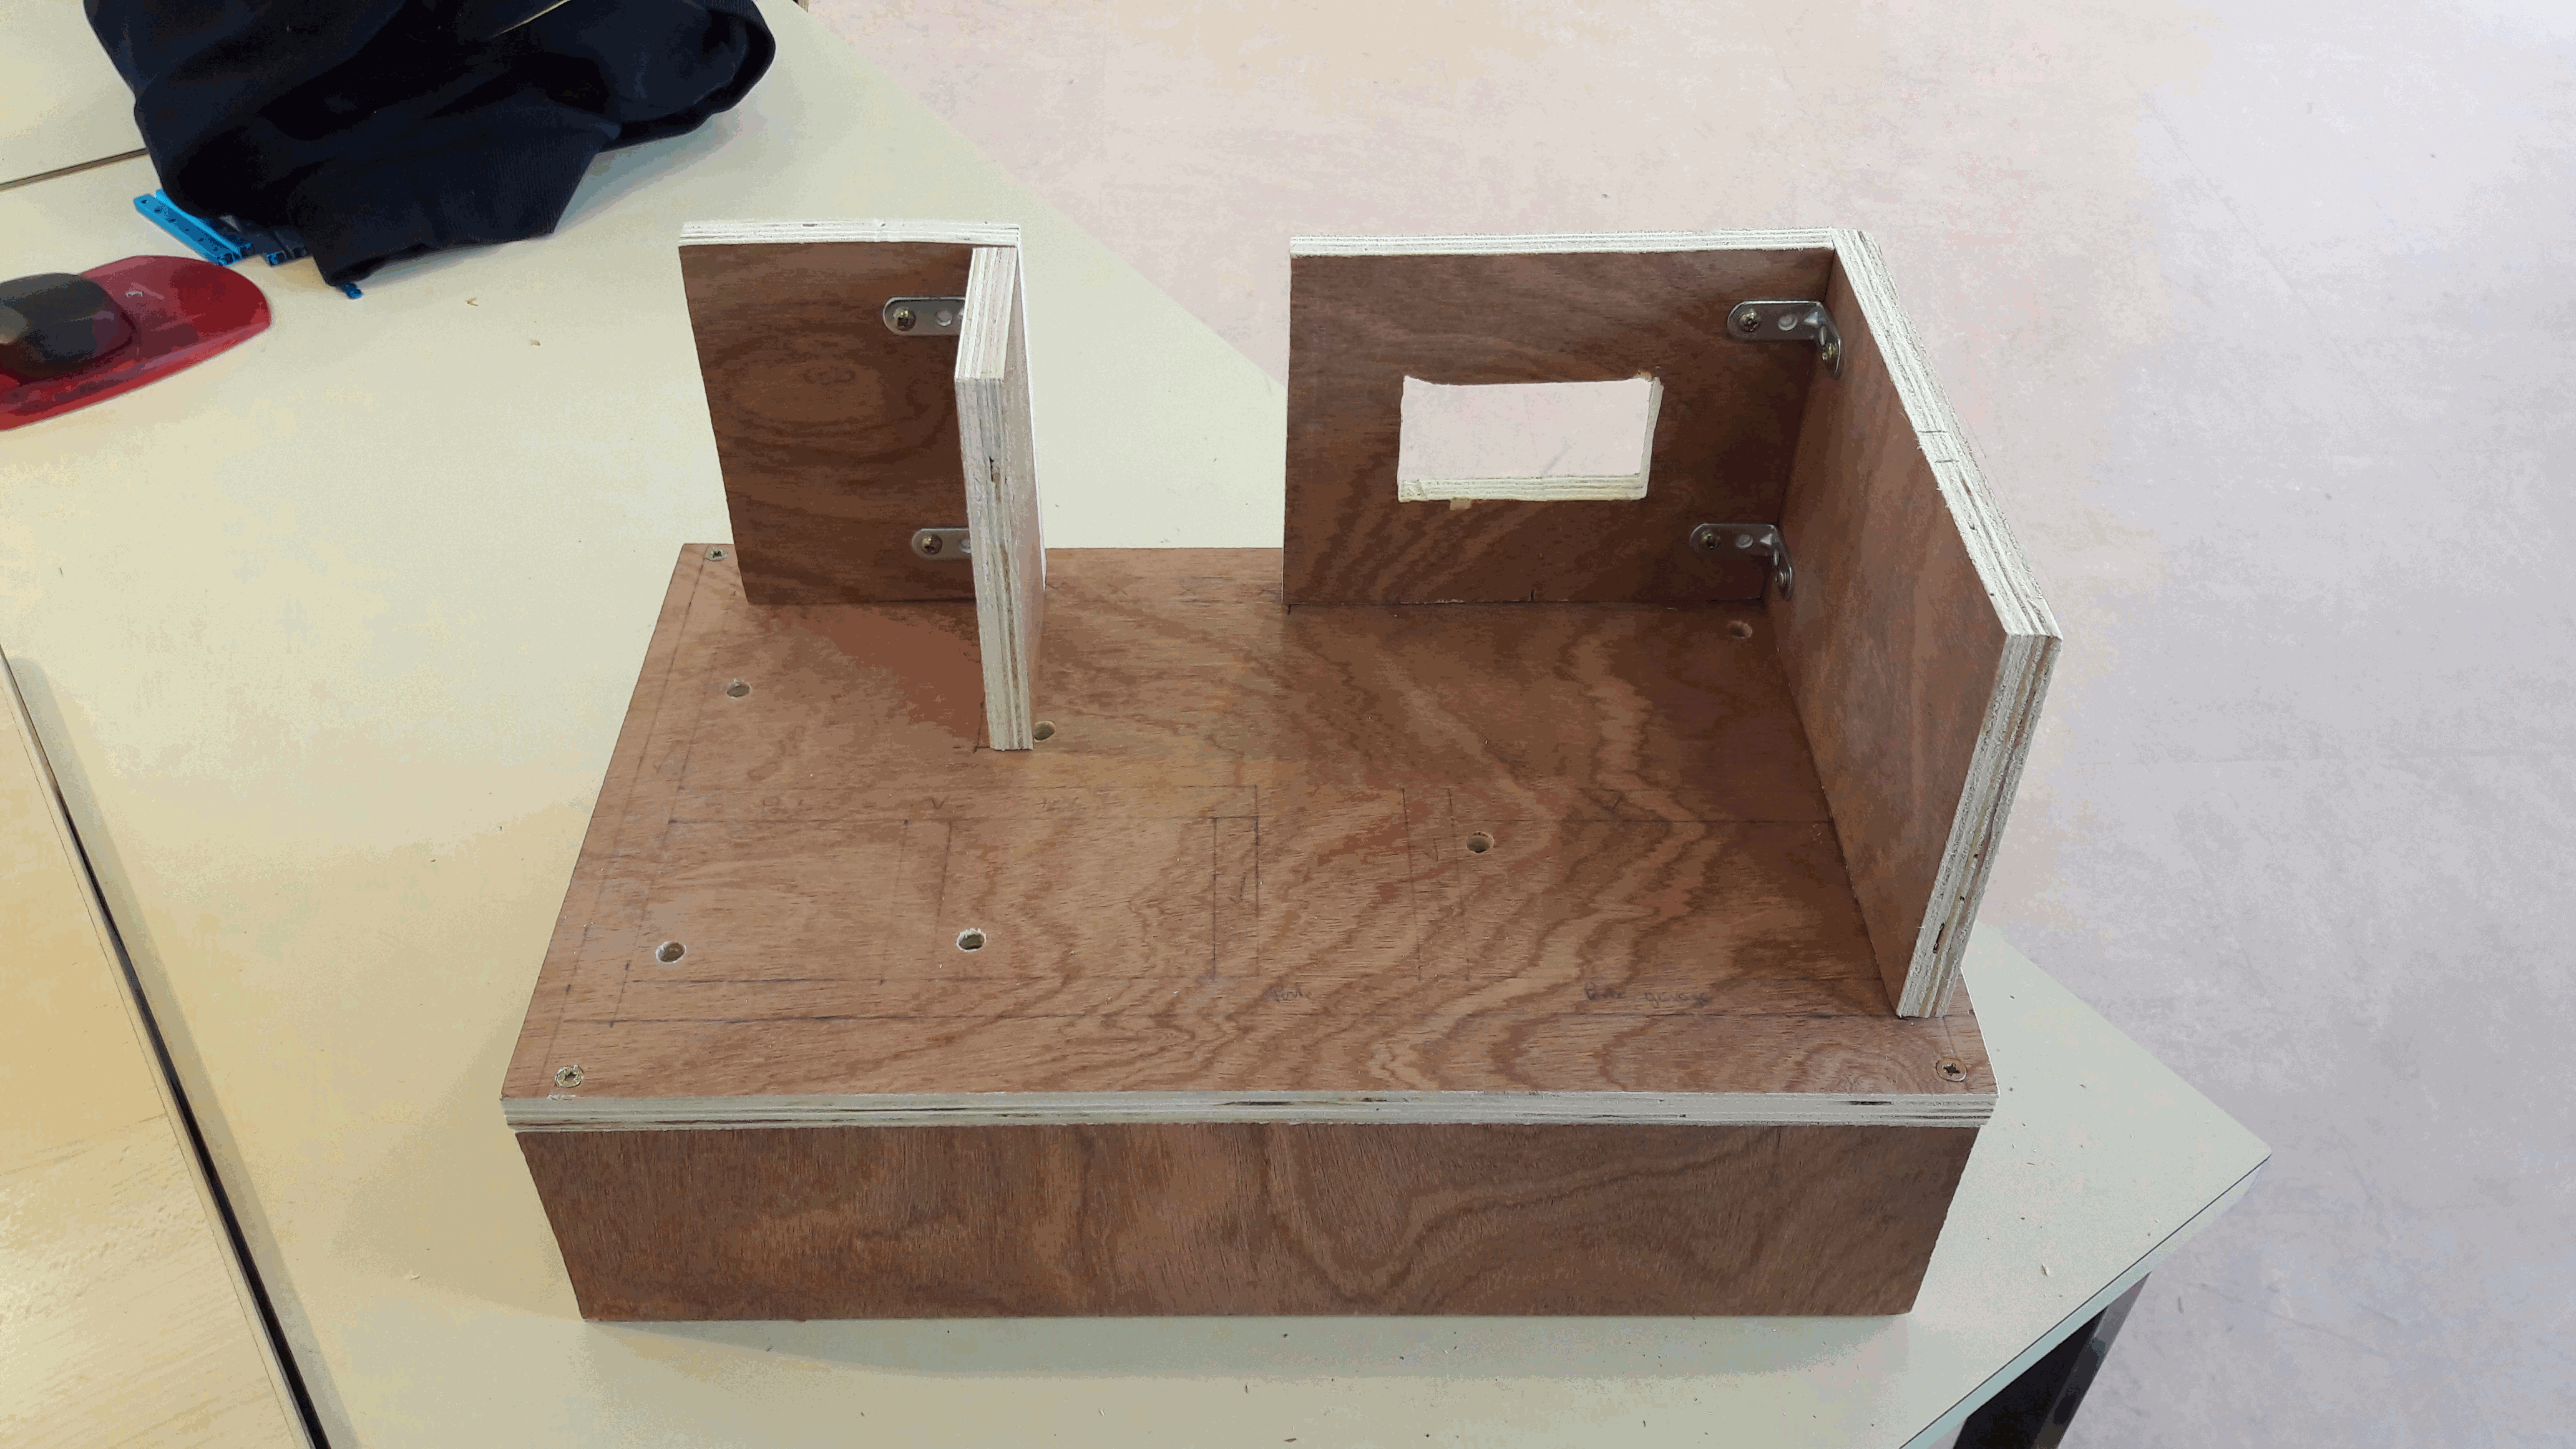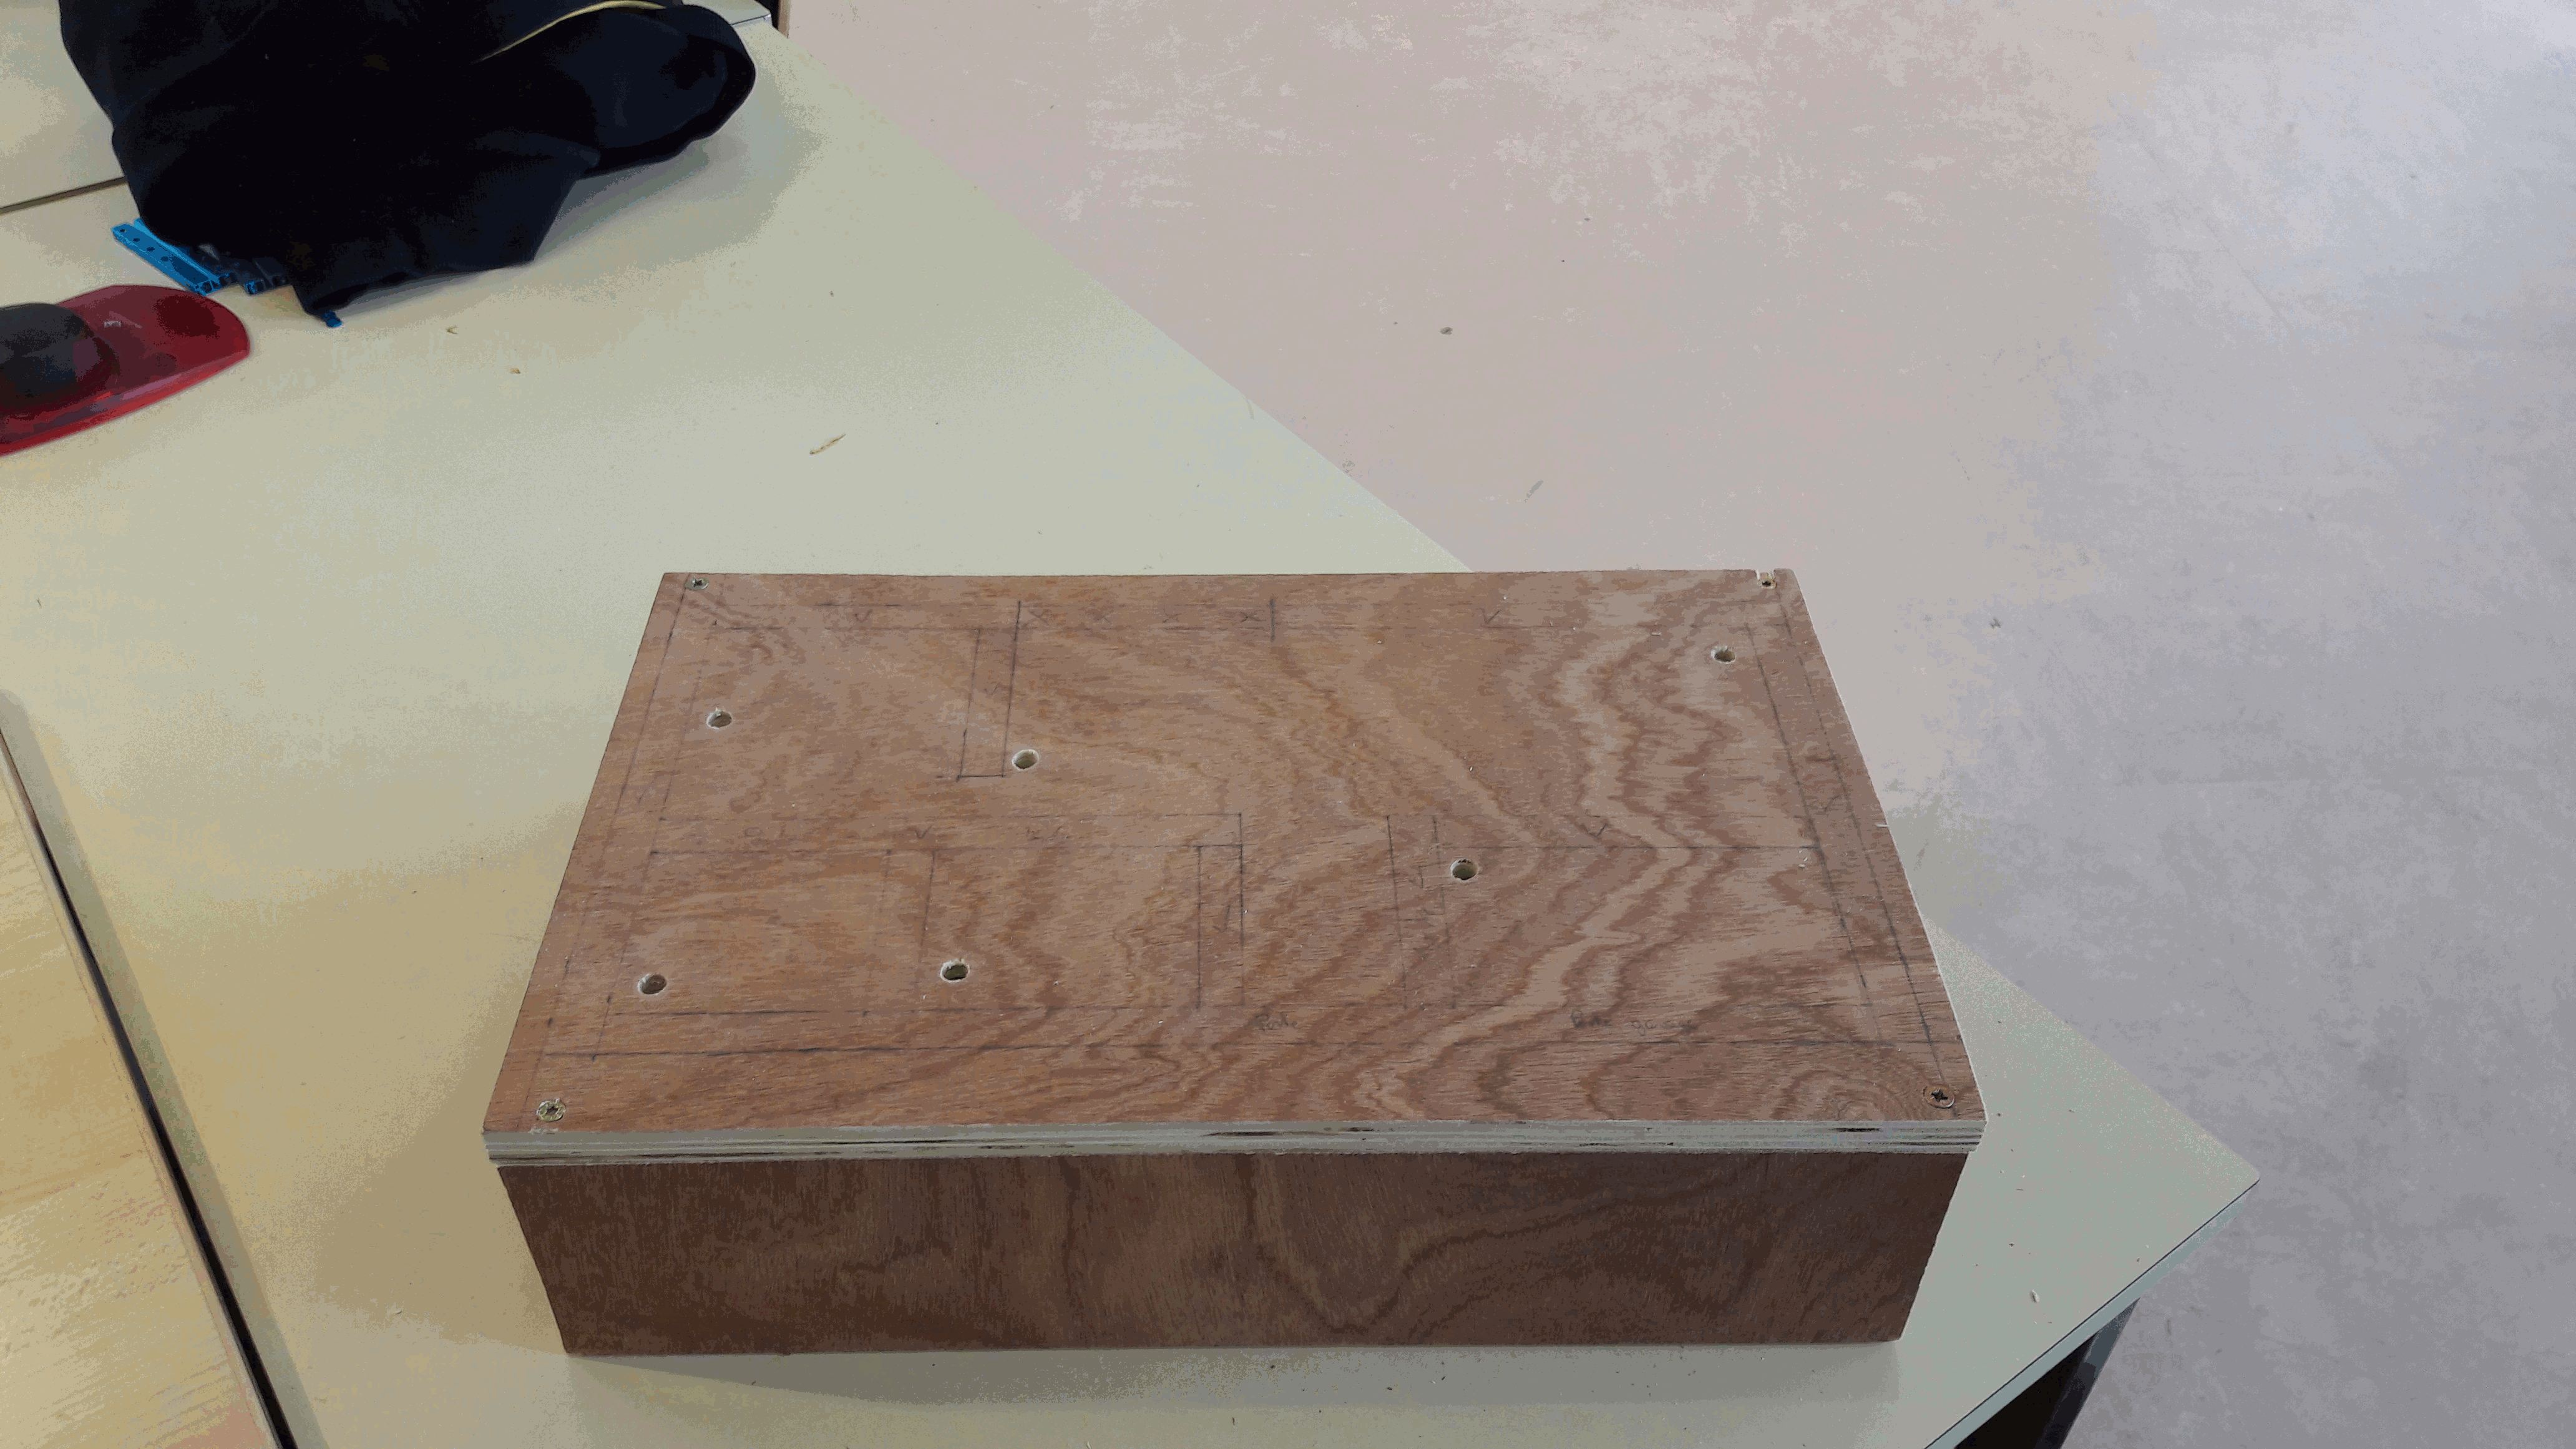
Guidage Joueur Dumbell-Pong

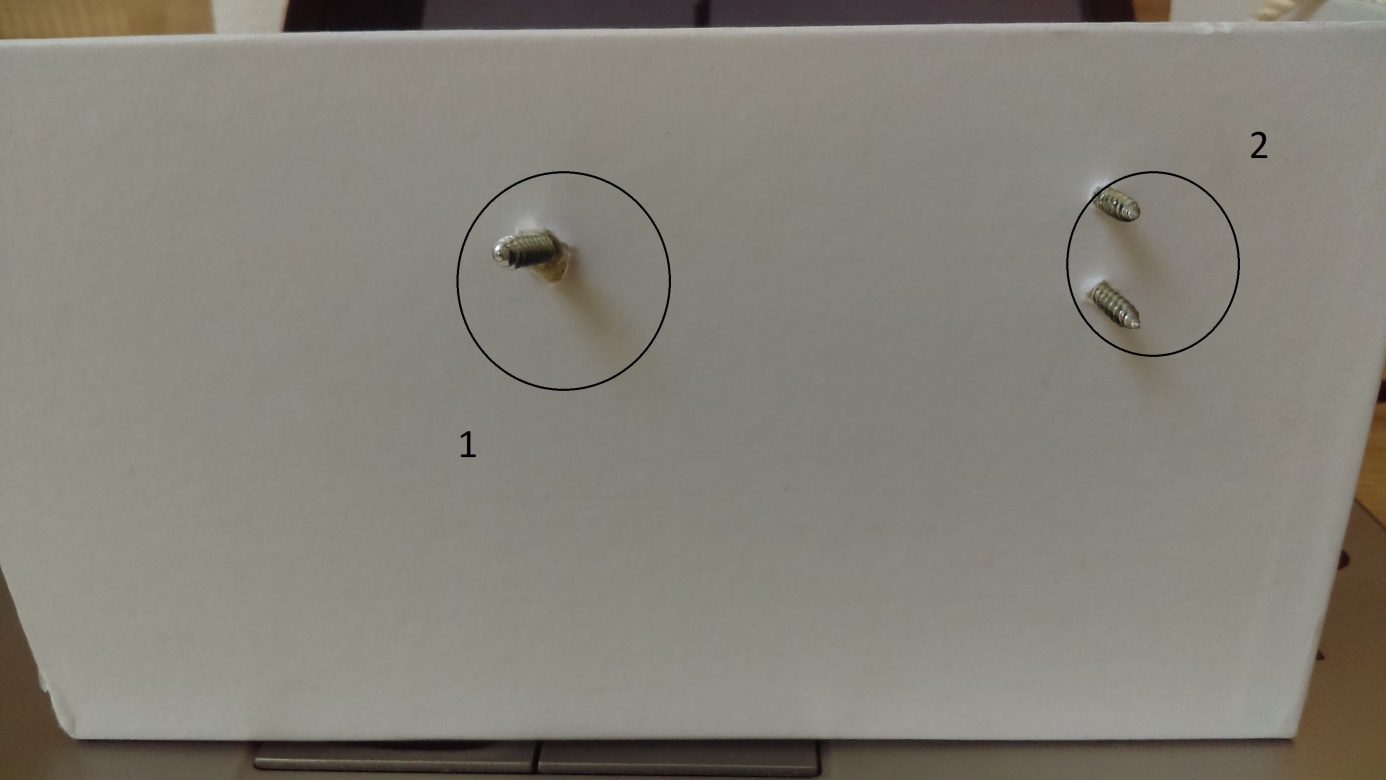
Face arrière du guidage pour le joueur

Il faut brancher les fils sur les pointes (1) et (2).
Face Avant Guidage

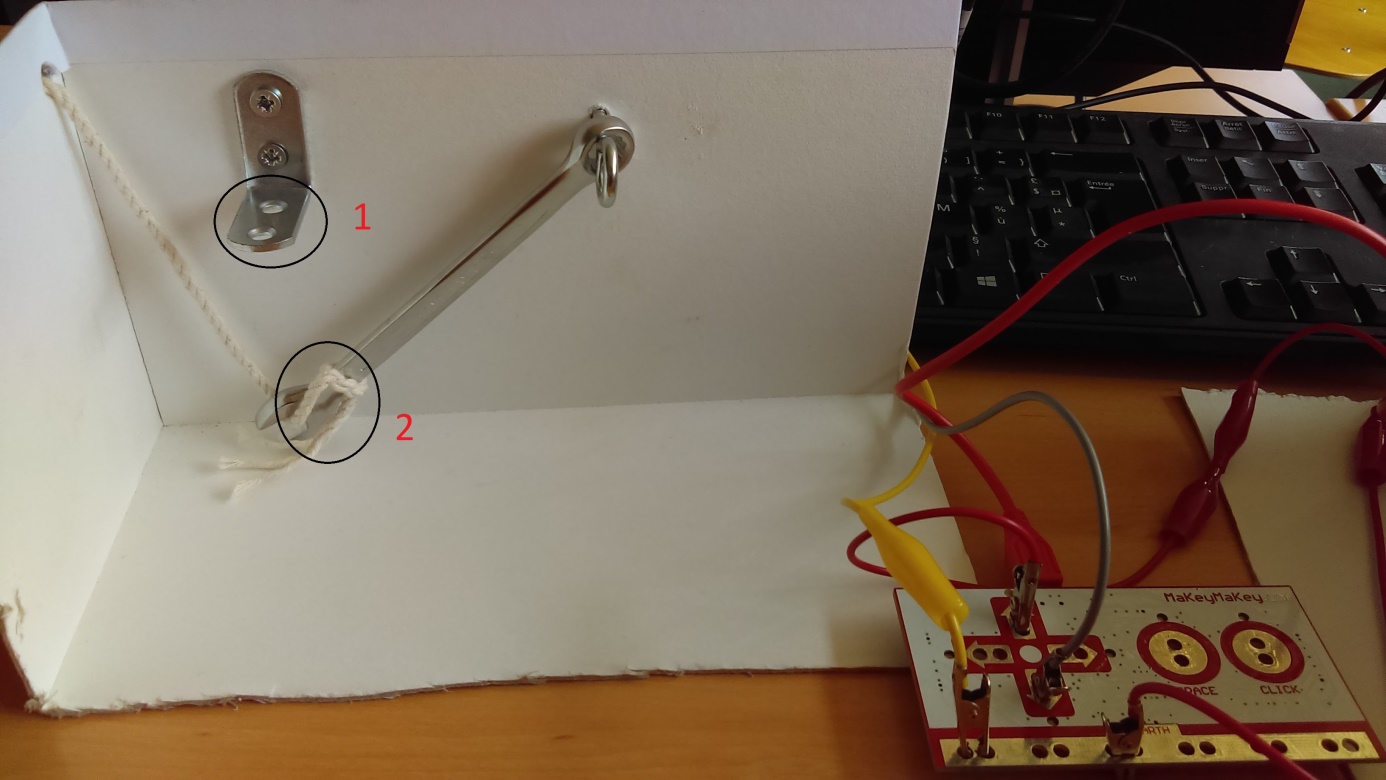
Face Avant Guidage Joueur

Ainsi en soulevant le poids relié à la corde, (1) et (2) ci-dessus se touchent et créent le contact auquel réagit le MakeyMakey et fait donc bouger la barre du joueur de Pong.
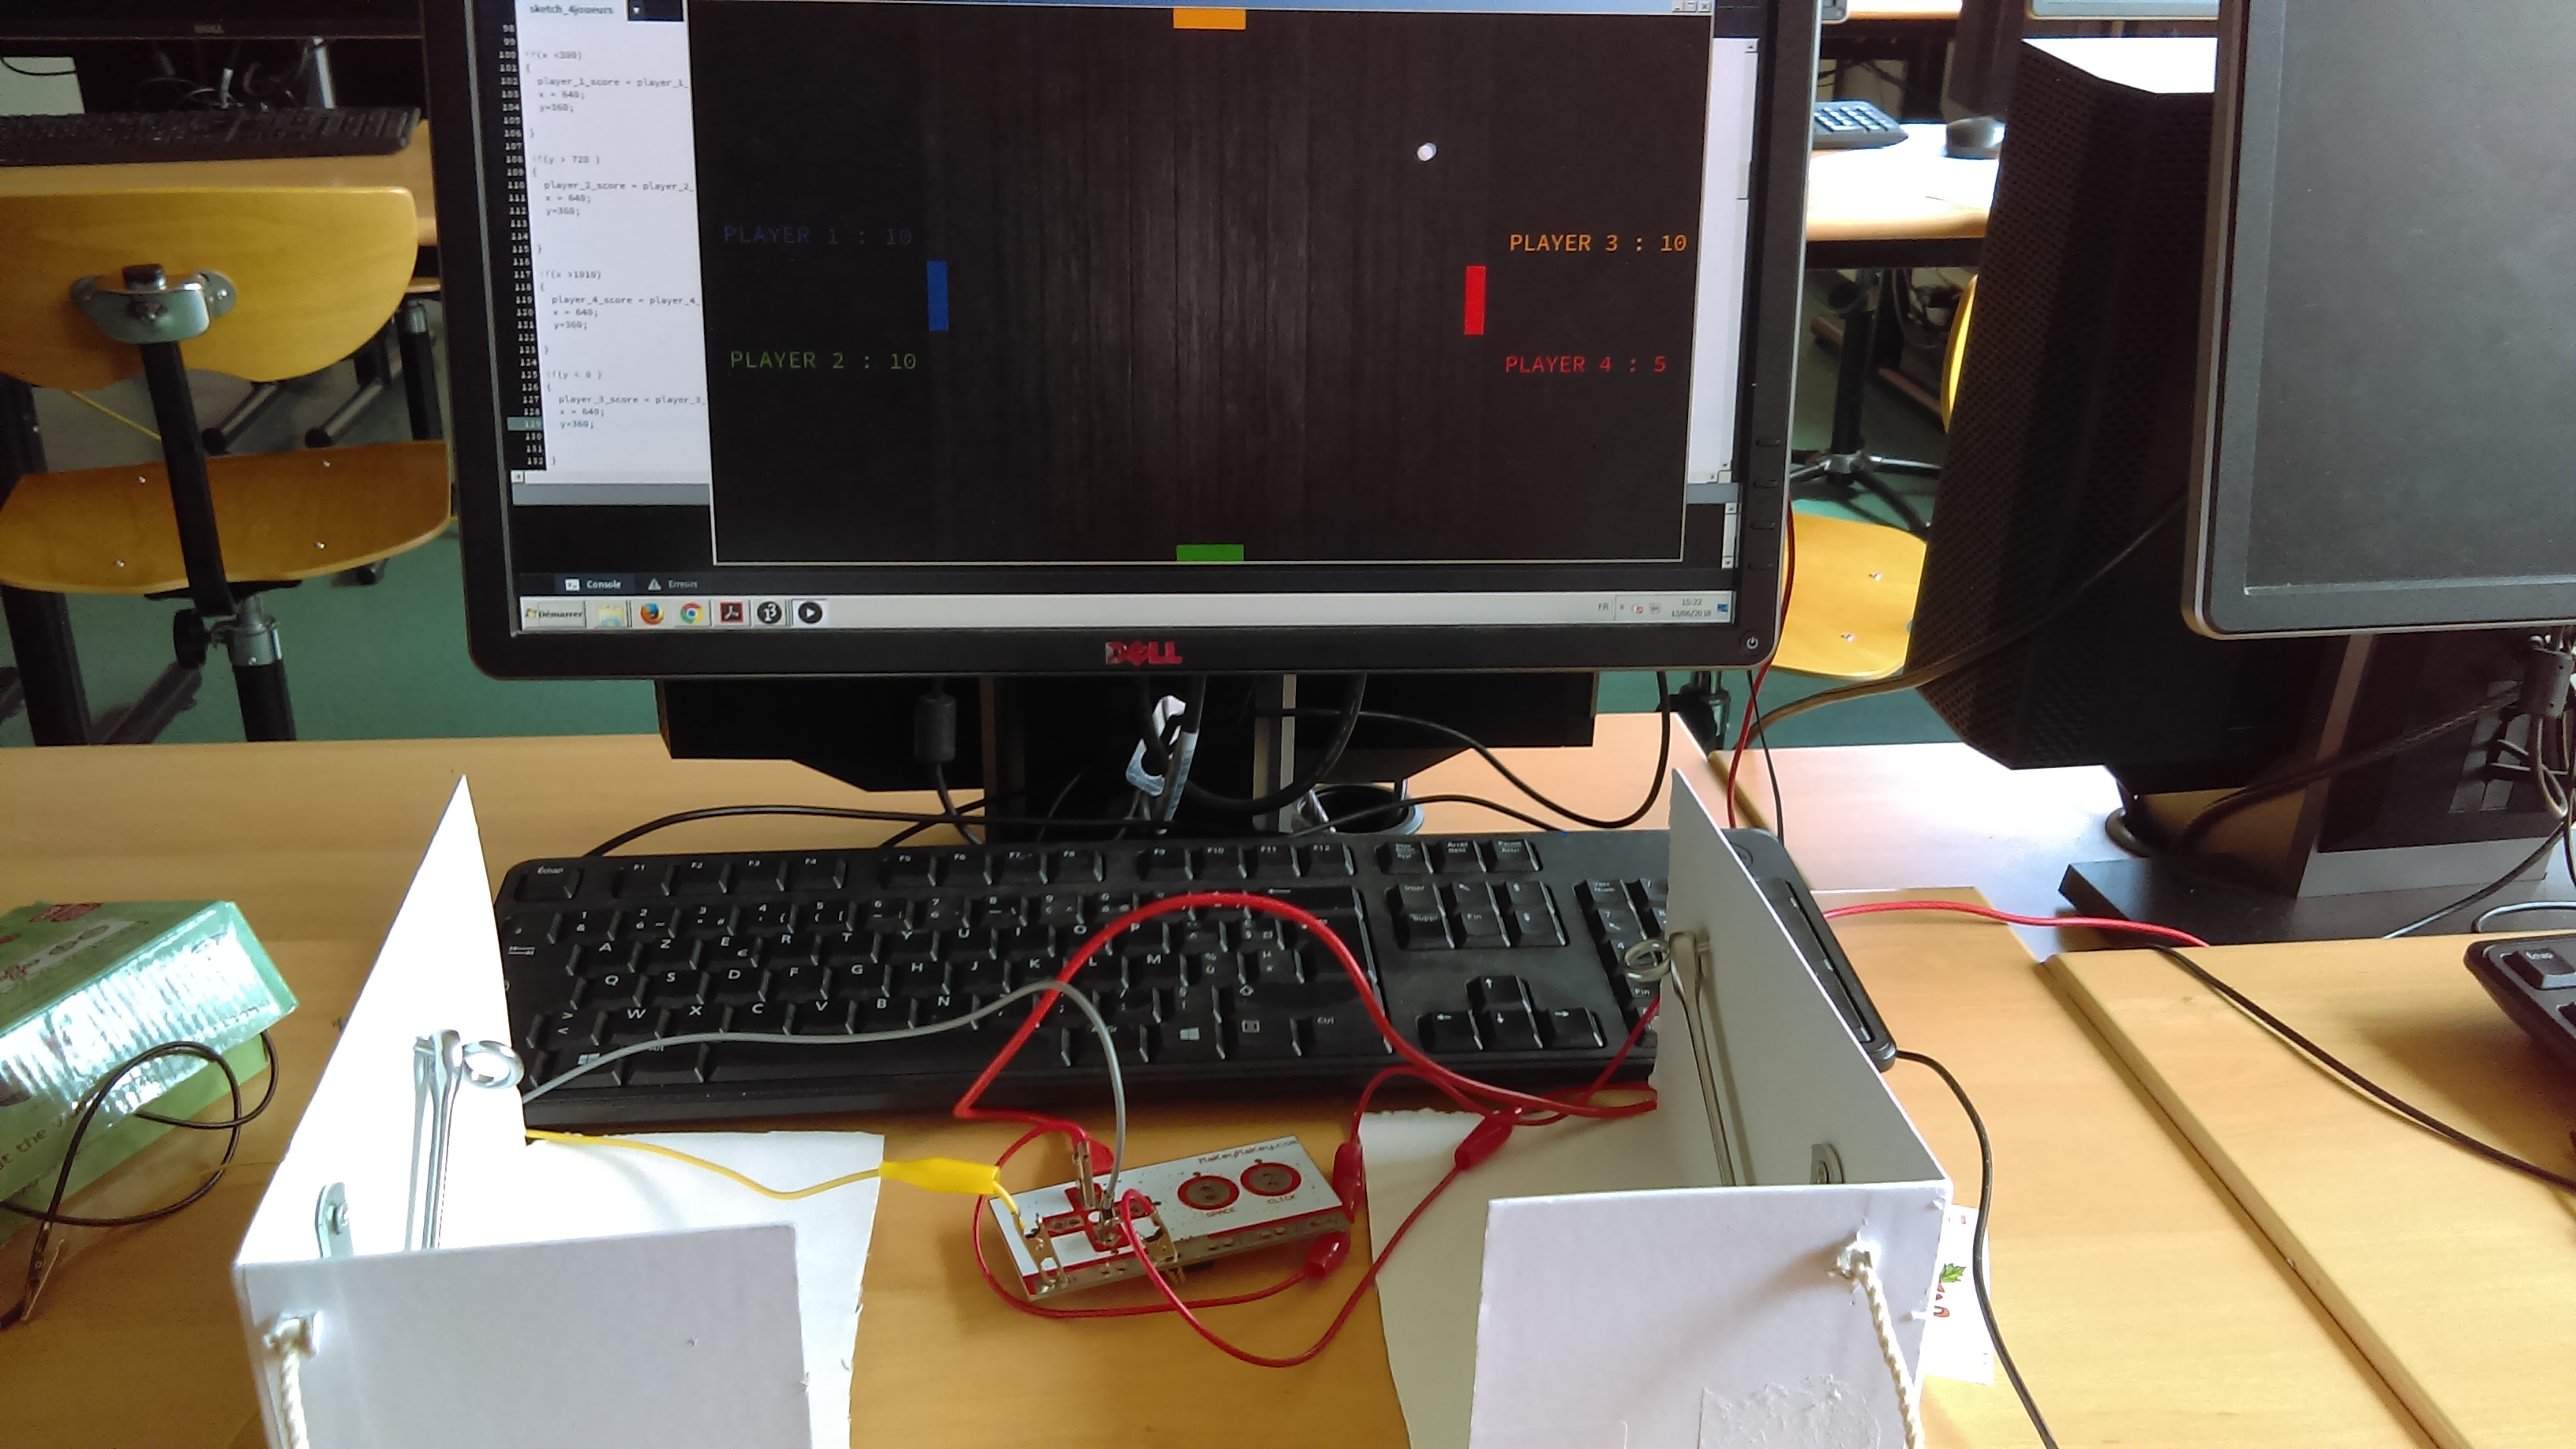
Rendu Jeu + Guidage

Rendu Jeu + Guidage

Il suffit donc de relier les poids aux 2 cordes puis jouer.

Conclusion
Ce projet nous a permis de mieux appréhender le travail d’équipe, d’apprendre à se répartir les tâches, respecter un cahier des charges et des échéances.
Au final nous avons pu réaliser un prototype de jeu, auquel il est encore possible d’apporter des améliorations et d’optimiser.
Objet connecté pour vélo

Bonjour à tous !

Nous sommes un groupe composé d’Anushik Grigoryan, Mélissa Gautier et Amélie David , 3 étudiantes en EI2 et nous allons vous présenter notre projet de conception.
Nous devions réaliser un objet connecté qui permettrait à tout individu ayant un vélo d’appartement de profiter de promenades ludiques dans l’environnement virtuel Cycleo. Cet environnement divertissant a été conçu par l’entreprise Cottos Medical, start-up angevine, afin de permettre à des personnes en risque de perte d’autonomie d’effectuer une activité physique. Notre objectif était donc de récupérer sur n’importe quel vélo d’appartement, la vitesse à laquelle pédale l’utilisateur, la direction qu’il prend et si il freine afin de le transférer à l’interface Cycléo.
Nous avons eu l’occasion d’aller travailler directement à l’entreprise lors de nos heures de projet.

Entreprise Cottos Medical (Antoine JAMIN)

Entreprise Cottos Medical
(Antoine JAMIN)

Les étapes de notre projet :

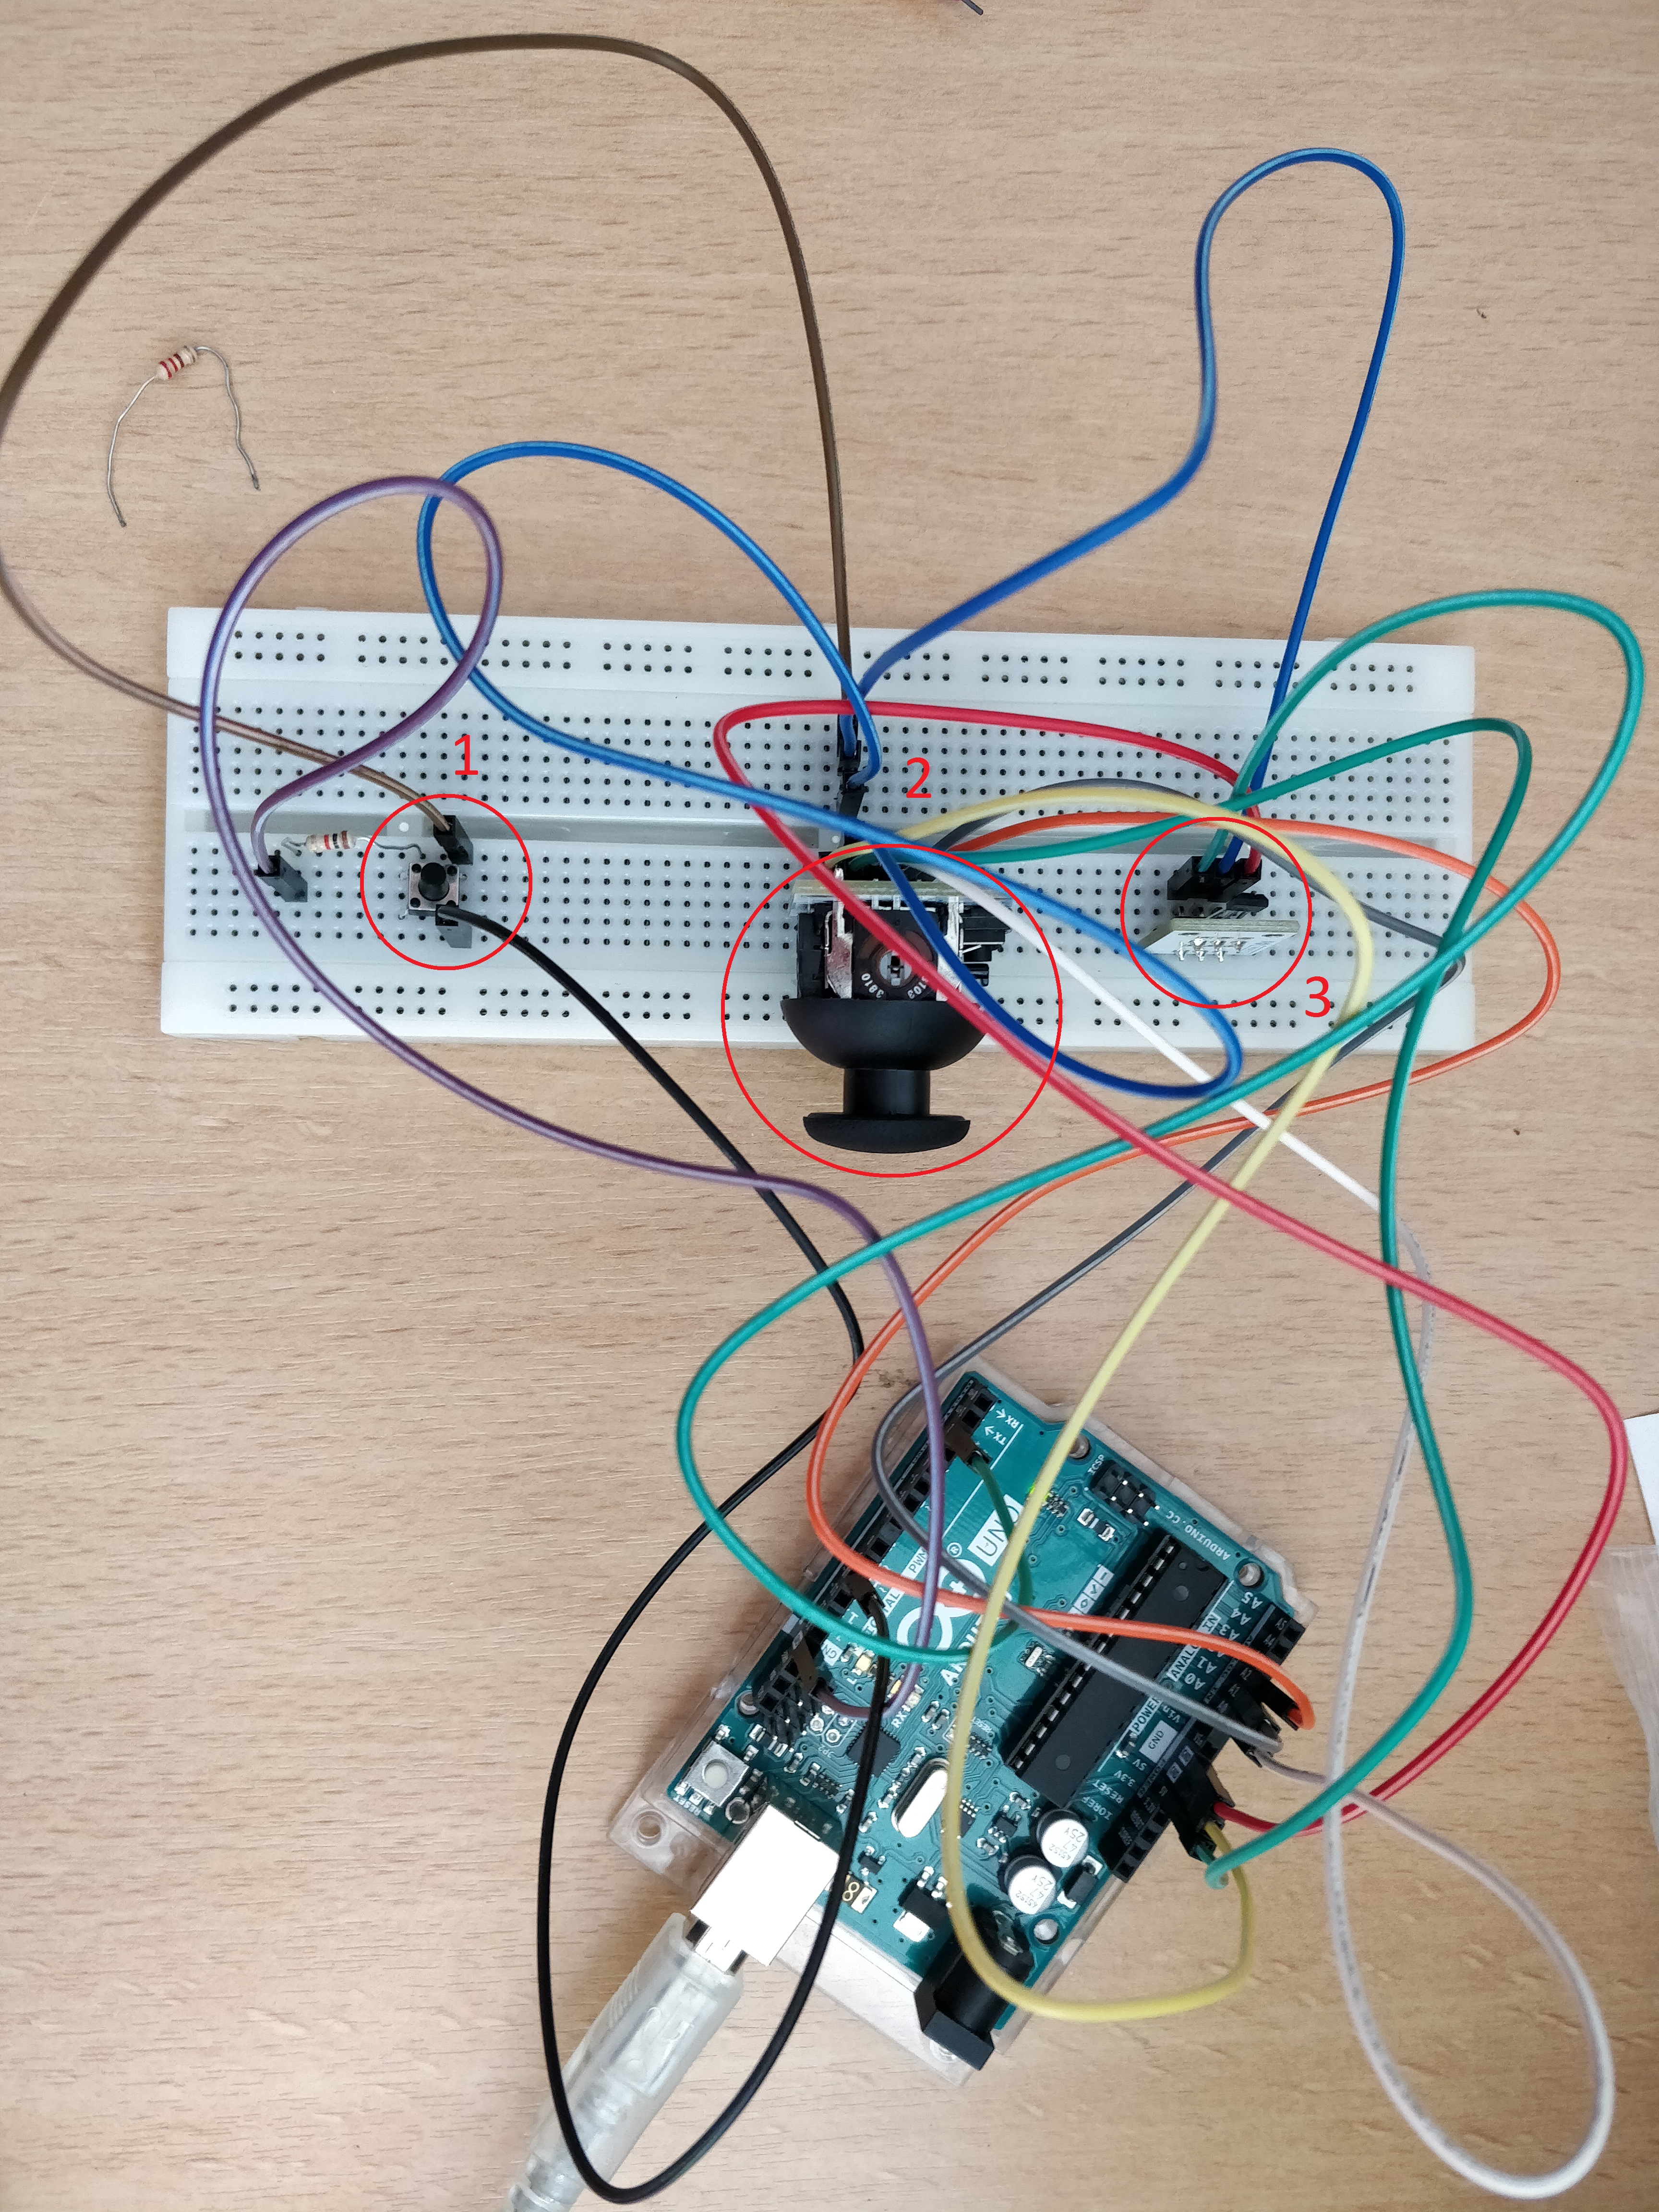
Dans un premier temps nous avons cherché des capteurs adaptés à notre projet afin de les brancher à notre carte électronique Arduino qui récupèrera les données de ceux-ci. Ainsi nous utilisons un capteur à effet hall pour récupérer la vitesse grâce à des aimants Néodymes. De plus, l’utilisation d’un joystick nous a paru logique puisque la plupart des vélos d’appartements ont un guidon fixe. Ce joystick est relié sur les branchements analogiques de la carte Arduino. Nous avons aussi choisi d’utiliser un bouton poussoir qui correspond au frein du vélo.

Branchement capteurs

Branchement capteurs

1 : Bouton poussoir
2 : Joystick
3: Capteur à effet hall

De plus, nous avons dû imaginer un dispositif pour les aimants afin qu’ils puissent être détectés par le capteur effet hall. Il fallait qu’il héberge 4 aimants à equal-distances car nous souhaitions que la vitesse soit calculée tous les quarts de tour pour une meilleure précision. Après réflexion, nous en avons conclu que la partie mobile du vélo accueillera le dispositif.

Dispositif pour les aimants

Dispositif pour les aimants

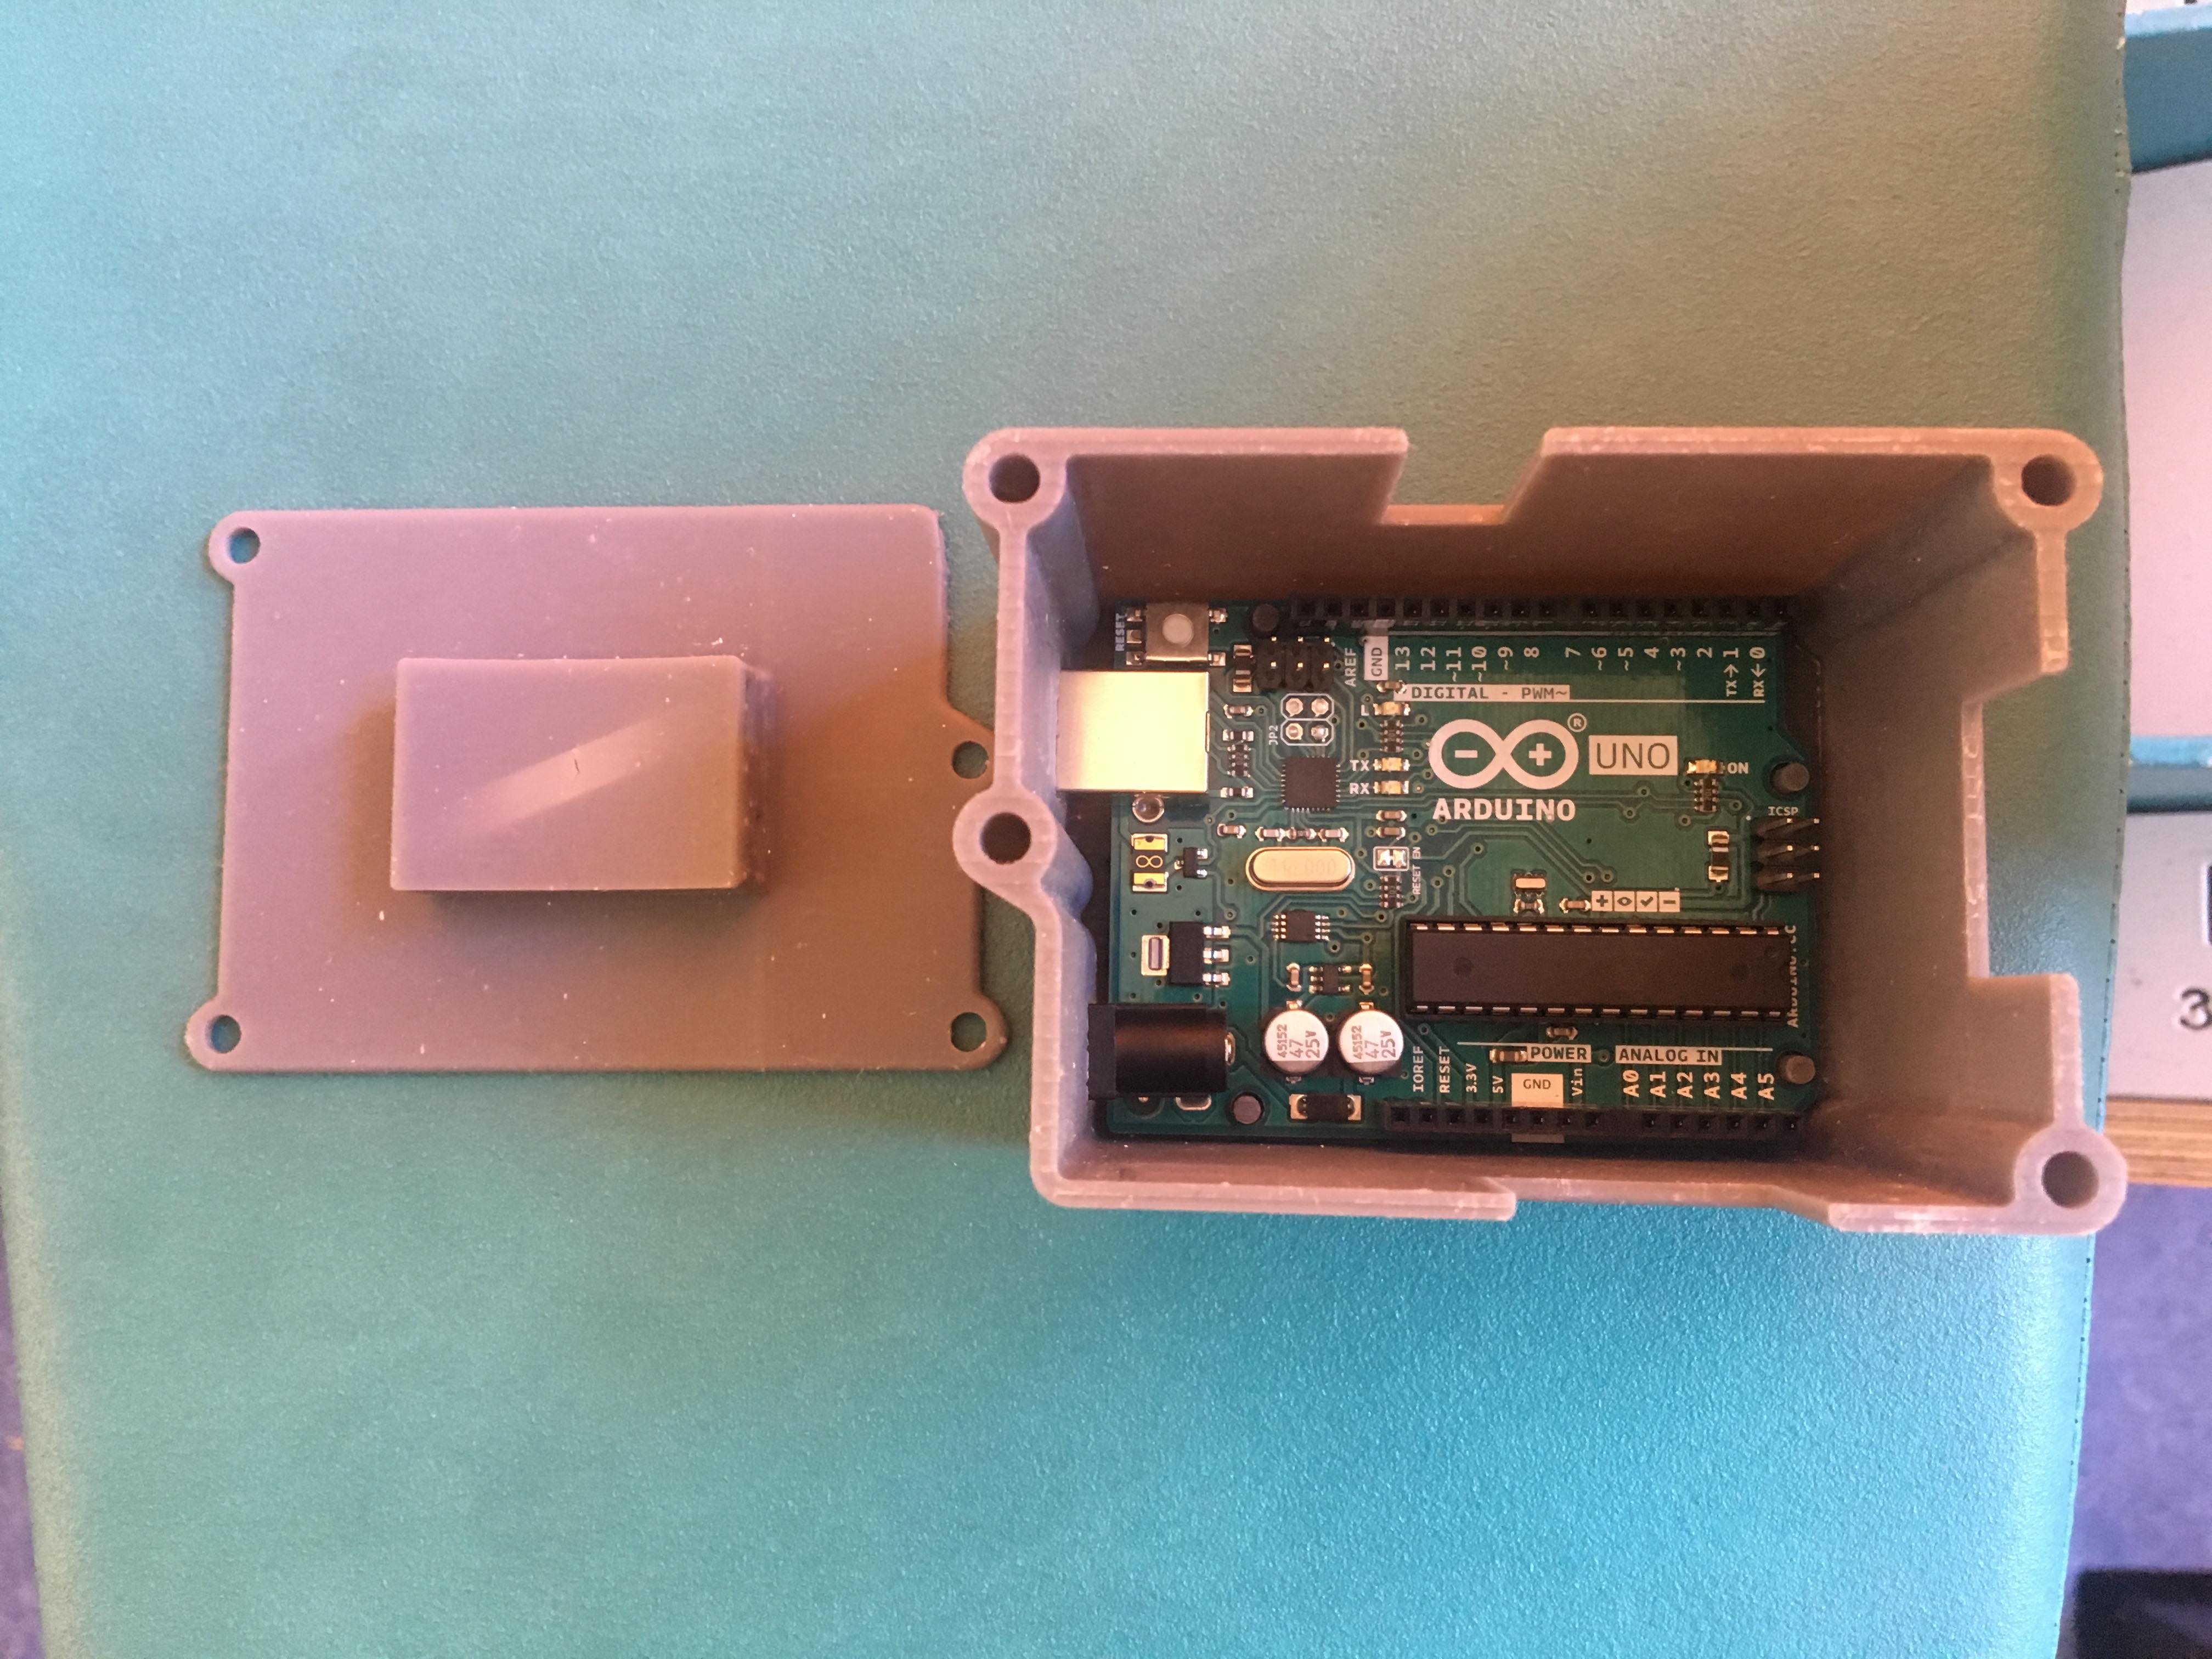
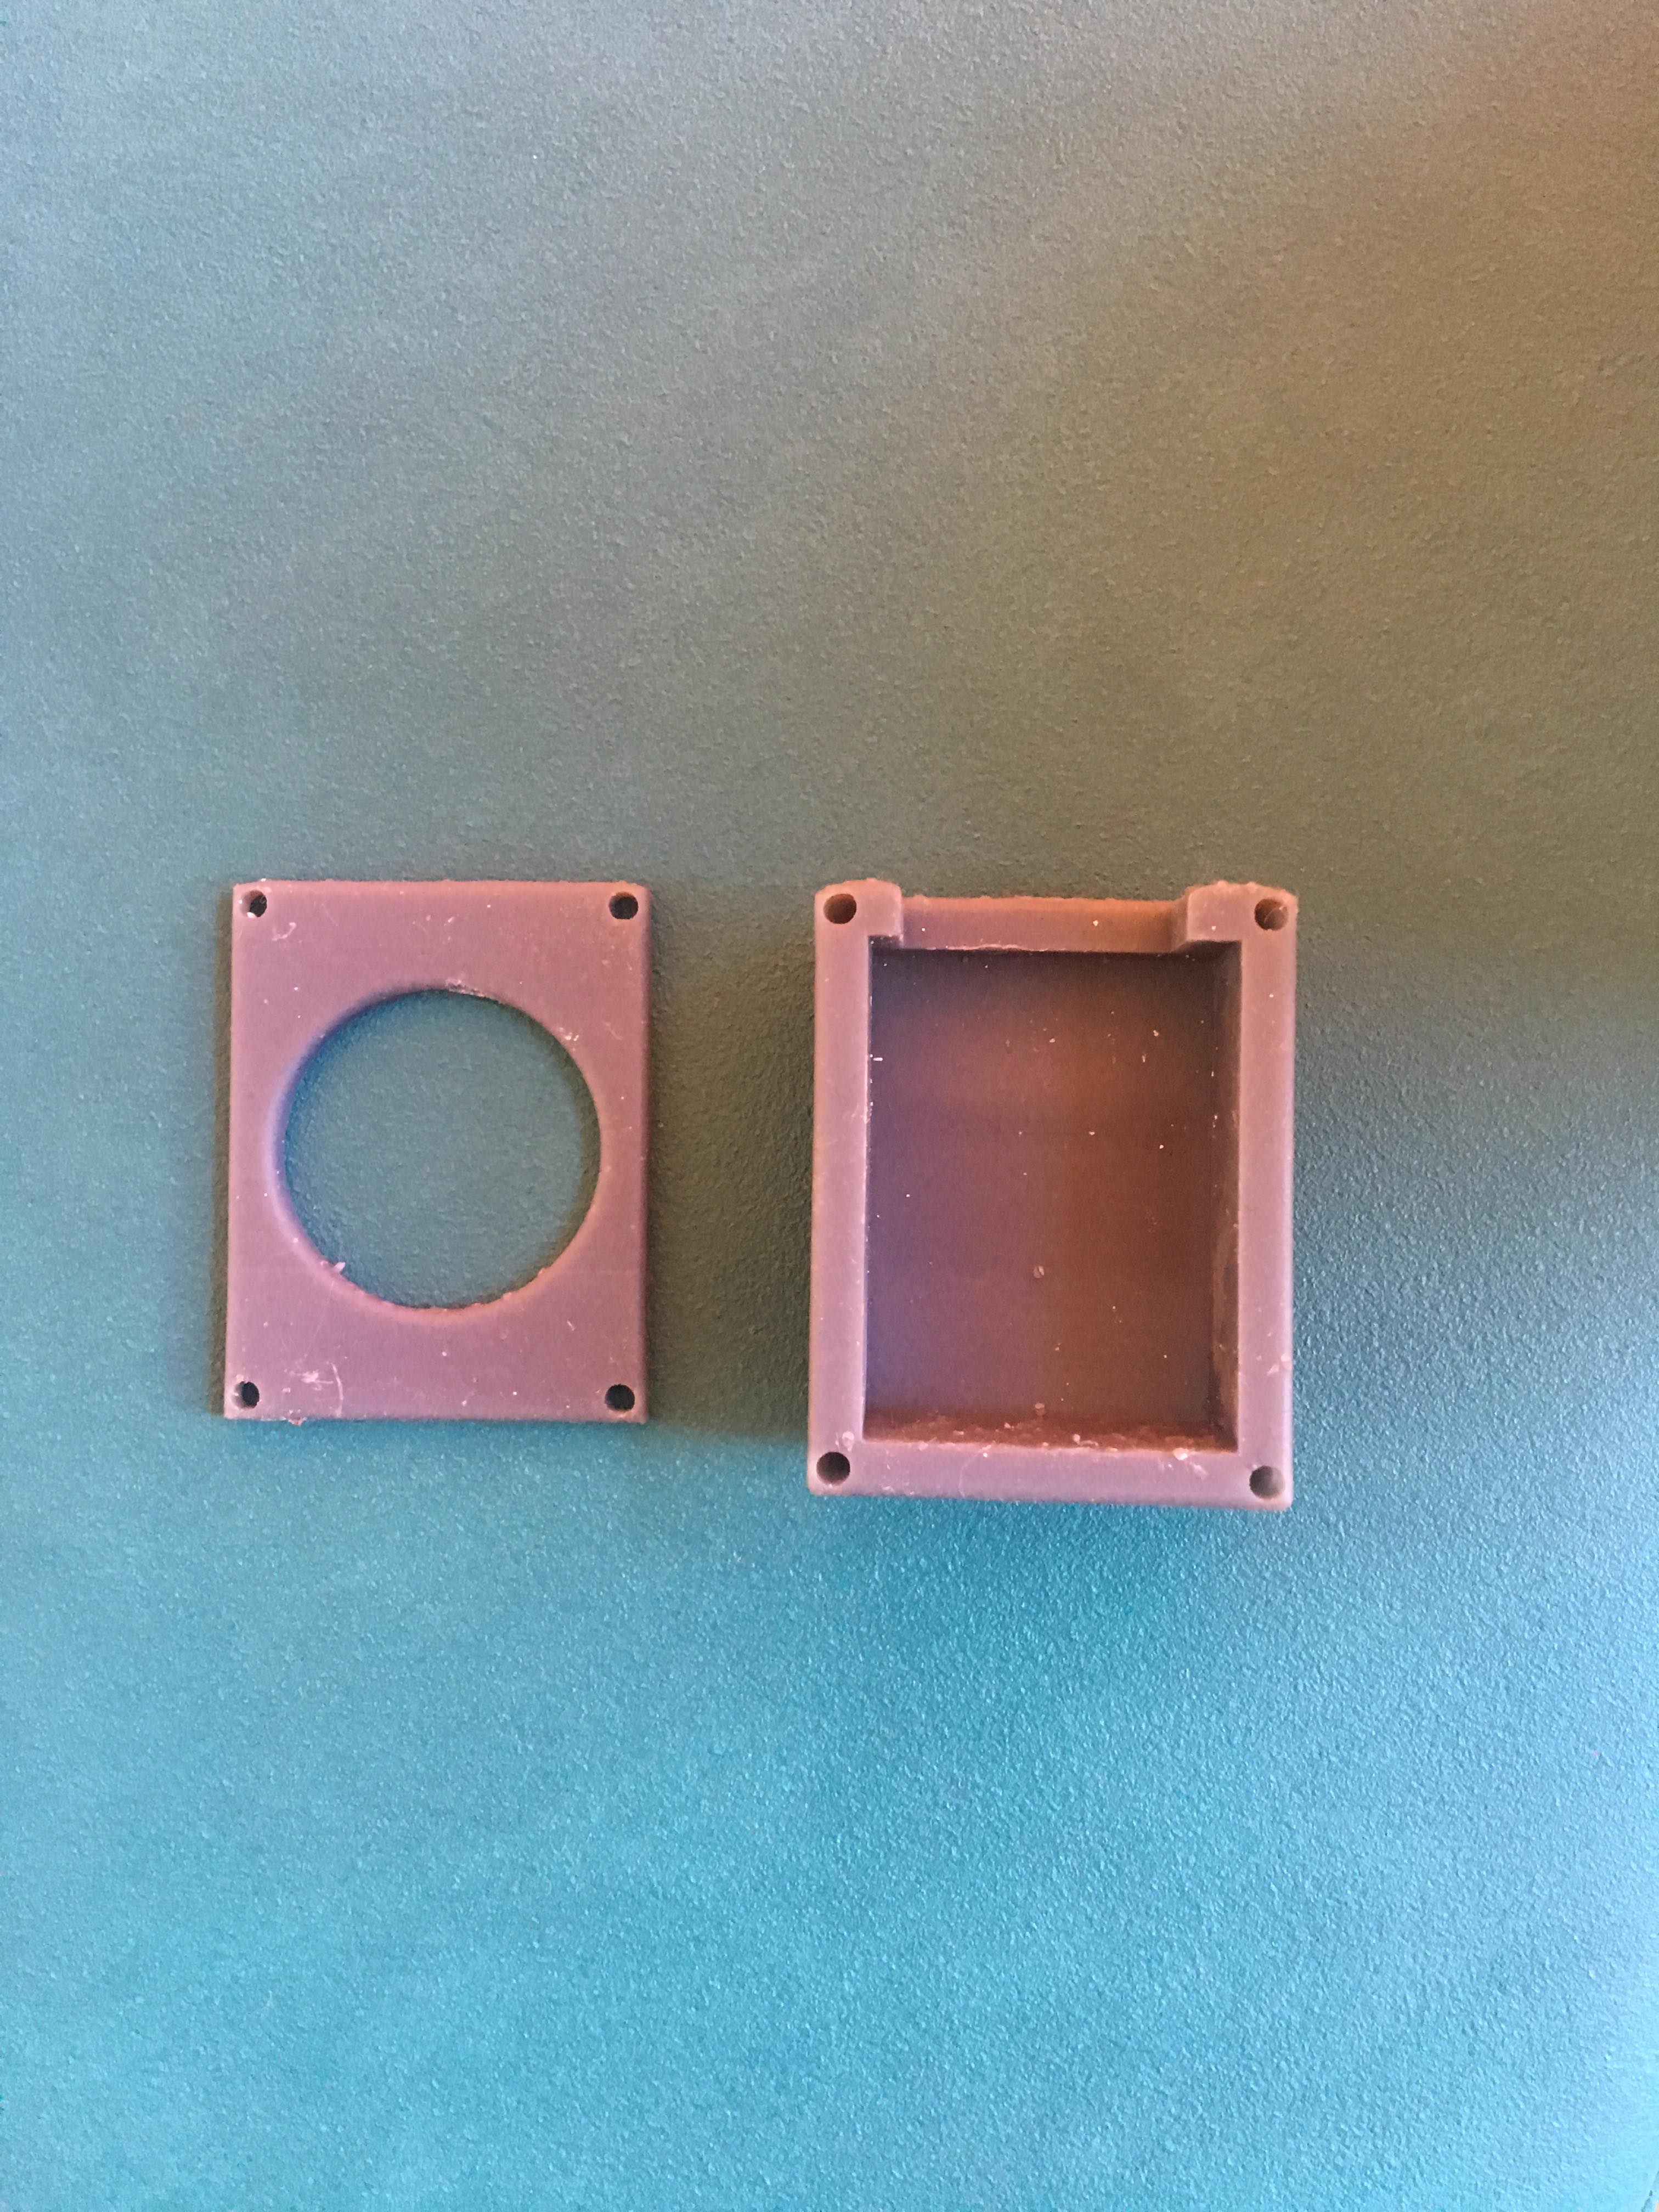
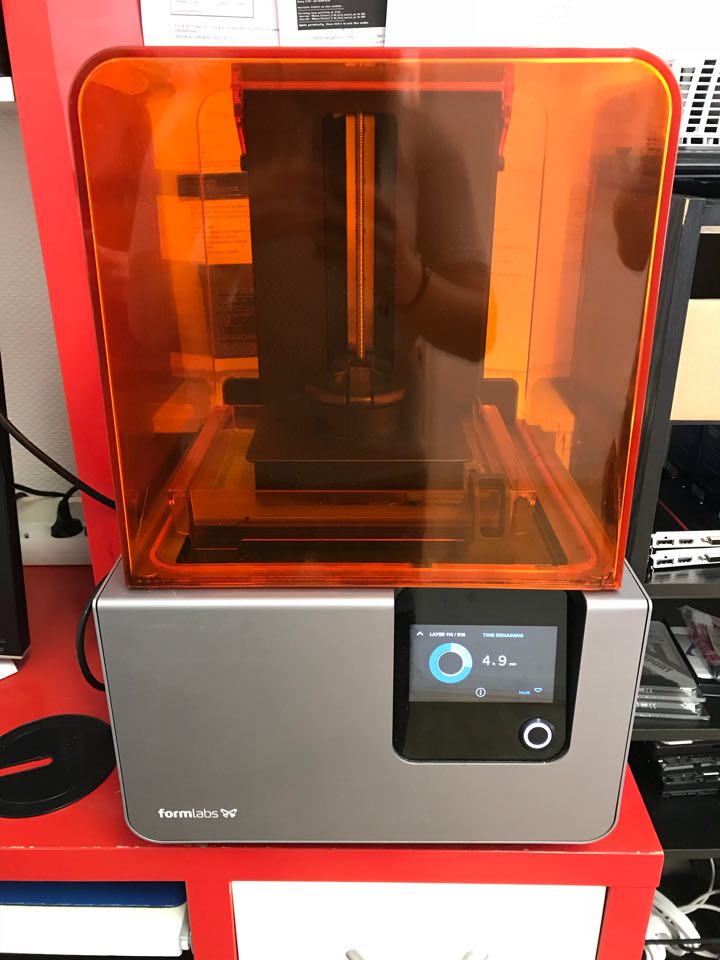
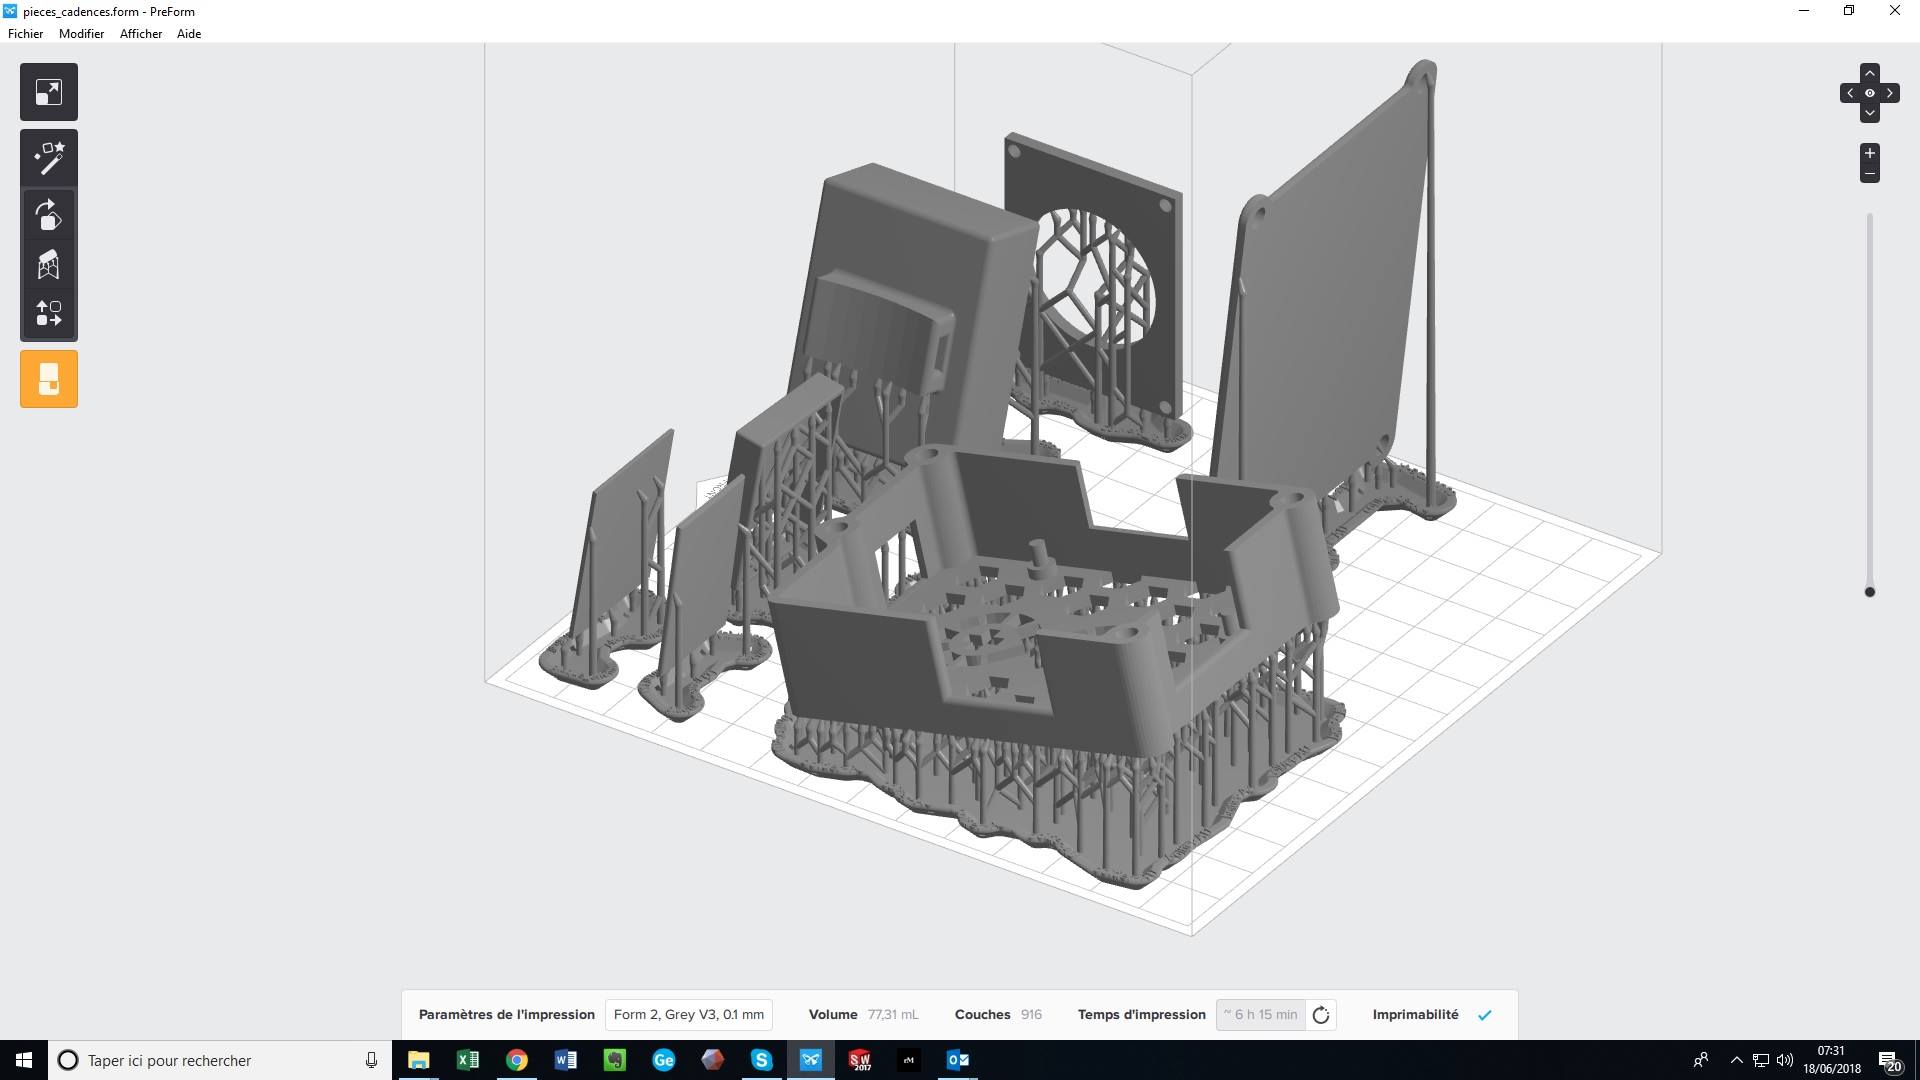
En même temps, nous avons imaginé des modélisations sur SolidWorks de boîtier pour nos différents matériels (capteur effet hall, joystick, carte arduino). Par conséquent, nous les avons imprimé à l’entreprise Cottos Médical avec une imprimante 3D basé sur un laser chauffant une résine sensible aux UVs. Nous avons vu que les pièces doivent être traitées sur un logiciel afin qu’elles dépensent le moins de résine et qu’elles aient le meilleur rendu possible.

Boitier Arduino

Boitier Arduino

Boitier capteur à effet Hall

Boitier capteur à effet Hall

Boitier joystick

Boitier joystick

Imprimante 3D laser

Imprimante 3D laser

Fichier impression 3D

Fichier impression 3D

Parallèlement, nous avons codé sur Arduino un programme qui permet de récupérer les données envoyé par la carte électronique et de les analyser.
Malheureusement, à la fin du projet le bouton poussoir ne fonctionnait plus avec nos programmes. Ainsi, celui-ci n’est pas dans notre prototype final.
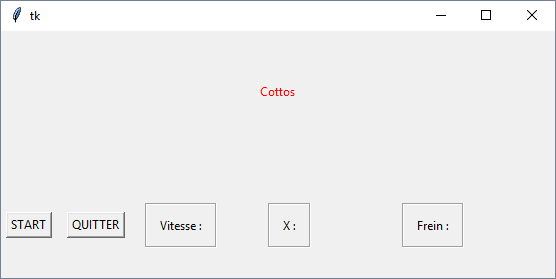
Par la suite, nous avons réalisé un programme python afin de récupérer et de séparer les valeurs envoyées par notre premier code arduino pour les placer dans une interface afin de mieux les visualiser.
Interface Python

Interface Python

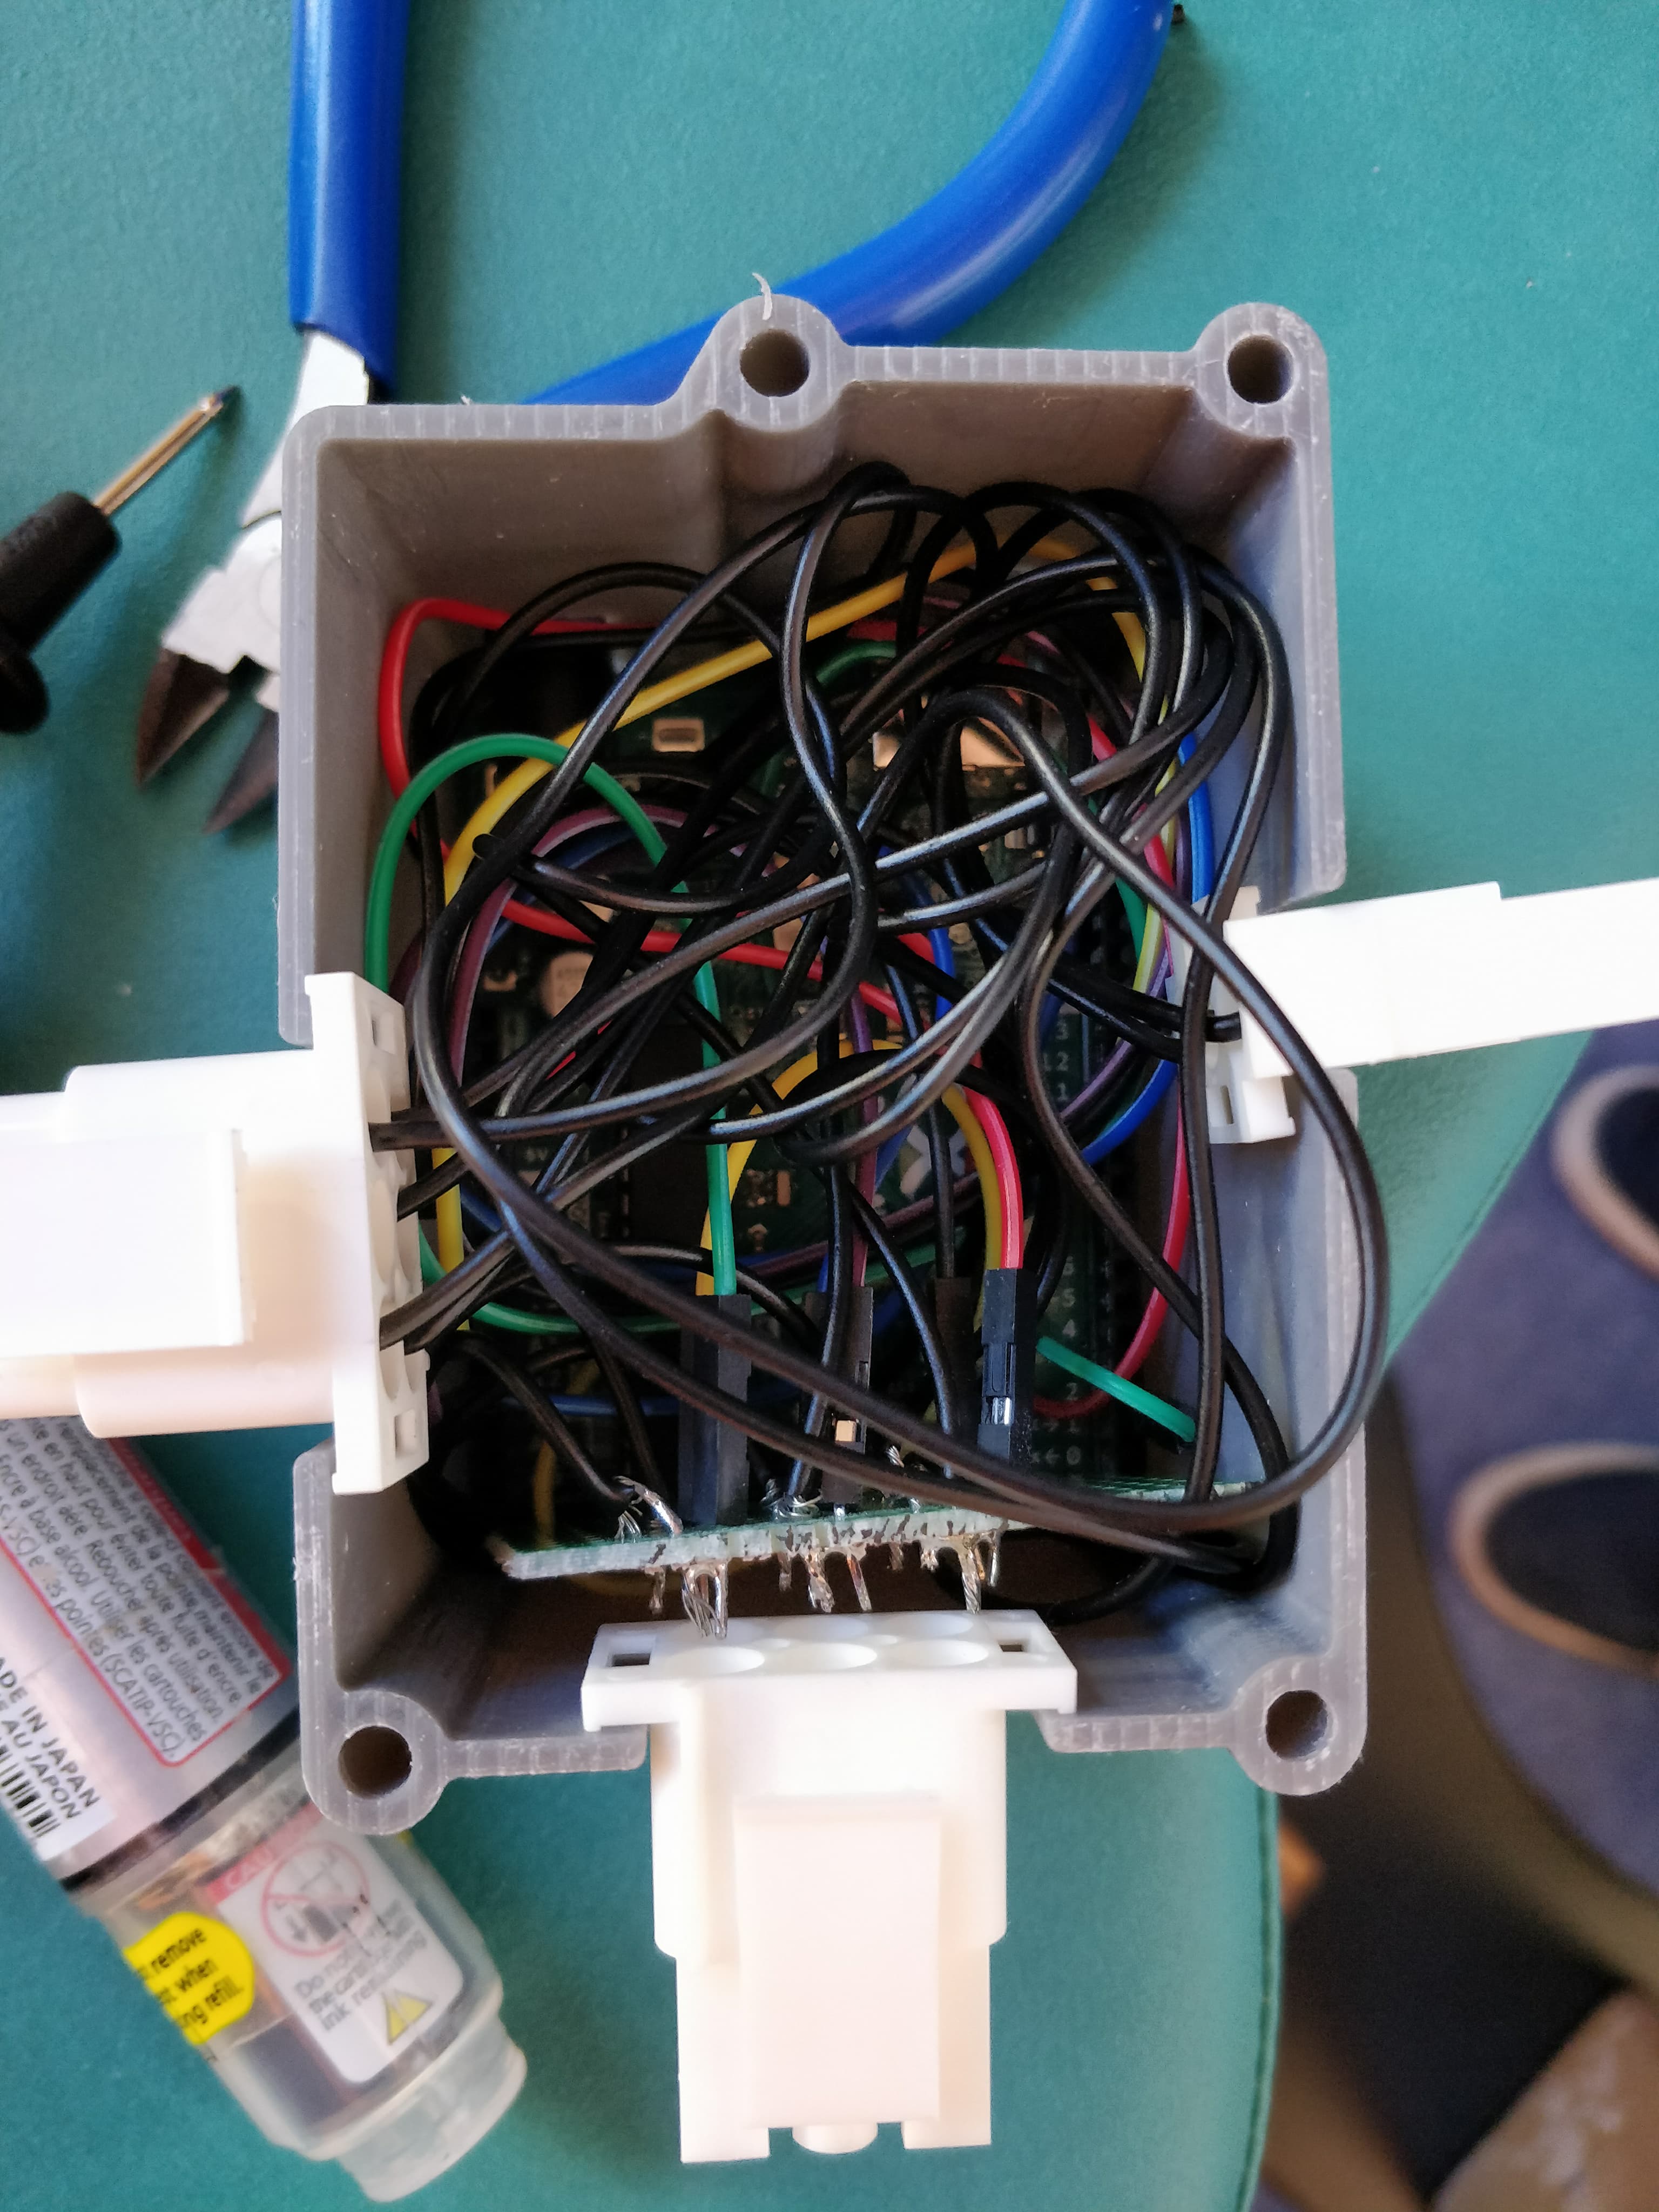
Pour finir, nous avons pu réaliser le montage final de notre prototype en soudant les capteurs et en les reliant à la carte électronique à l’aide de connecteurs blancs.

Capteur relié à la carte Arduino

Capteur relié à la carte Arduino

Et nous avons pu essayer notre dispositif :

Nous remercions Antoine JAMAIN, notre tuteur, et Benjamin COSSE directeur général de COTTOS MEDICAL.

Kinetic Art

Bienvenu.e.s,
Nous, Bérangère Daviaud et Laura Texier, sommes deux étudiantes d’EI2 à l’ISTIA – Université d’Angers et dans le cadre de notre quatrième semestre, nous avons du réaliser un projet. Intéressées par la filière robotique et informatique et sensibles à l’art, notre choix s’est porté sur le projet Kinetic Art. Pour visualiser en quoi ceci consiste, voici une vidéo :

L’objectif premier de ce projet a été de créer un module constitué de servomoteurs, de capteurs et d’une arduino, puis de faire en sorte de pouvoir positionner chaque balle de chaque moteur à une certaine hauteur, grâce à l’indication du capteur associé ; puis de faire communiquer une carte raspberry pi avec l’arduino pour définir la hauteur des balles. Le second objectif, s’il restait du temps, était de modéliser et concevoir plusieurs modules, puis de les faire communiquer ensemble.

  • Arduino
  • Kinetic Art

    Kinetic Art (vue du dessus)


    Nous avons commencé avec une carte arduino, qui nous a servi à créer un programme d’initialisation des capteurs de distance VL53L0X. Le programme fonctionne de la manière suivante : on éteint tous les capteurs, puis on les rallume un par un en leur attribuant à chacun une adresse. Ensuite, nous sommes passées à l’initialisation des servomoteurs, dans laquelle on demandait au moteur de placer, à l’aide des capteurs, chaque balle à la même hauteur.

  • Conception
  • Afin de travailler avec un bus CAN, nous avons conçu un deuxième module. Pour ce faire, nous avons modélisé sous solidworks les pièces nécessaires. Puis nous les avons conçues, à l’aide des machines disponibles au FabLab (charlyrobot, imprimante 3D et fraiseuse). Nous avons également soudé les composants d’un SHIELD.

    DSC_0316

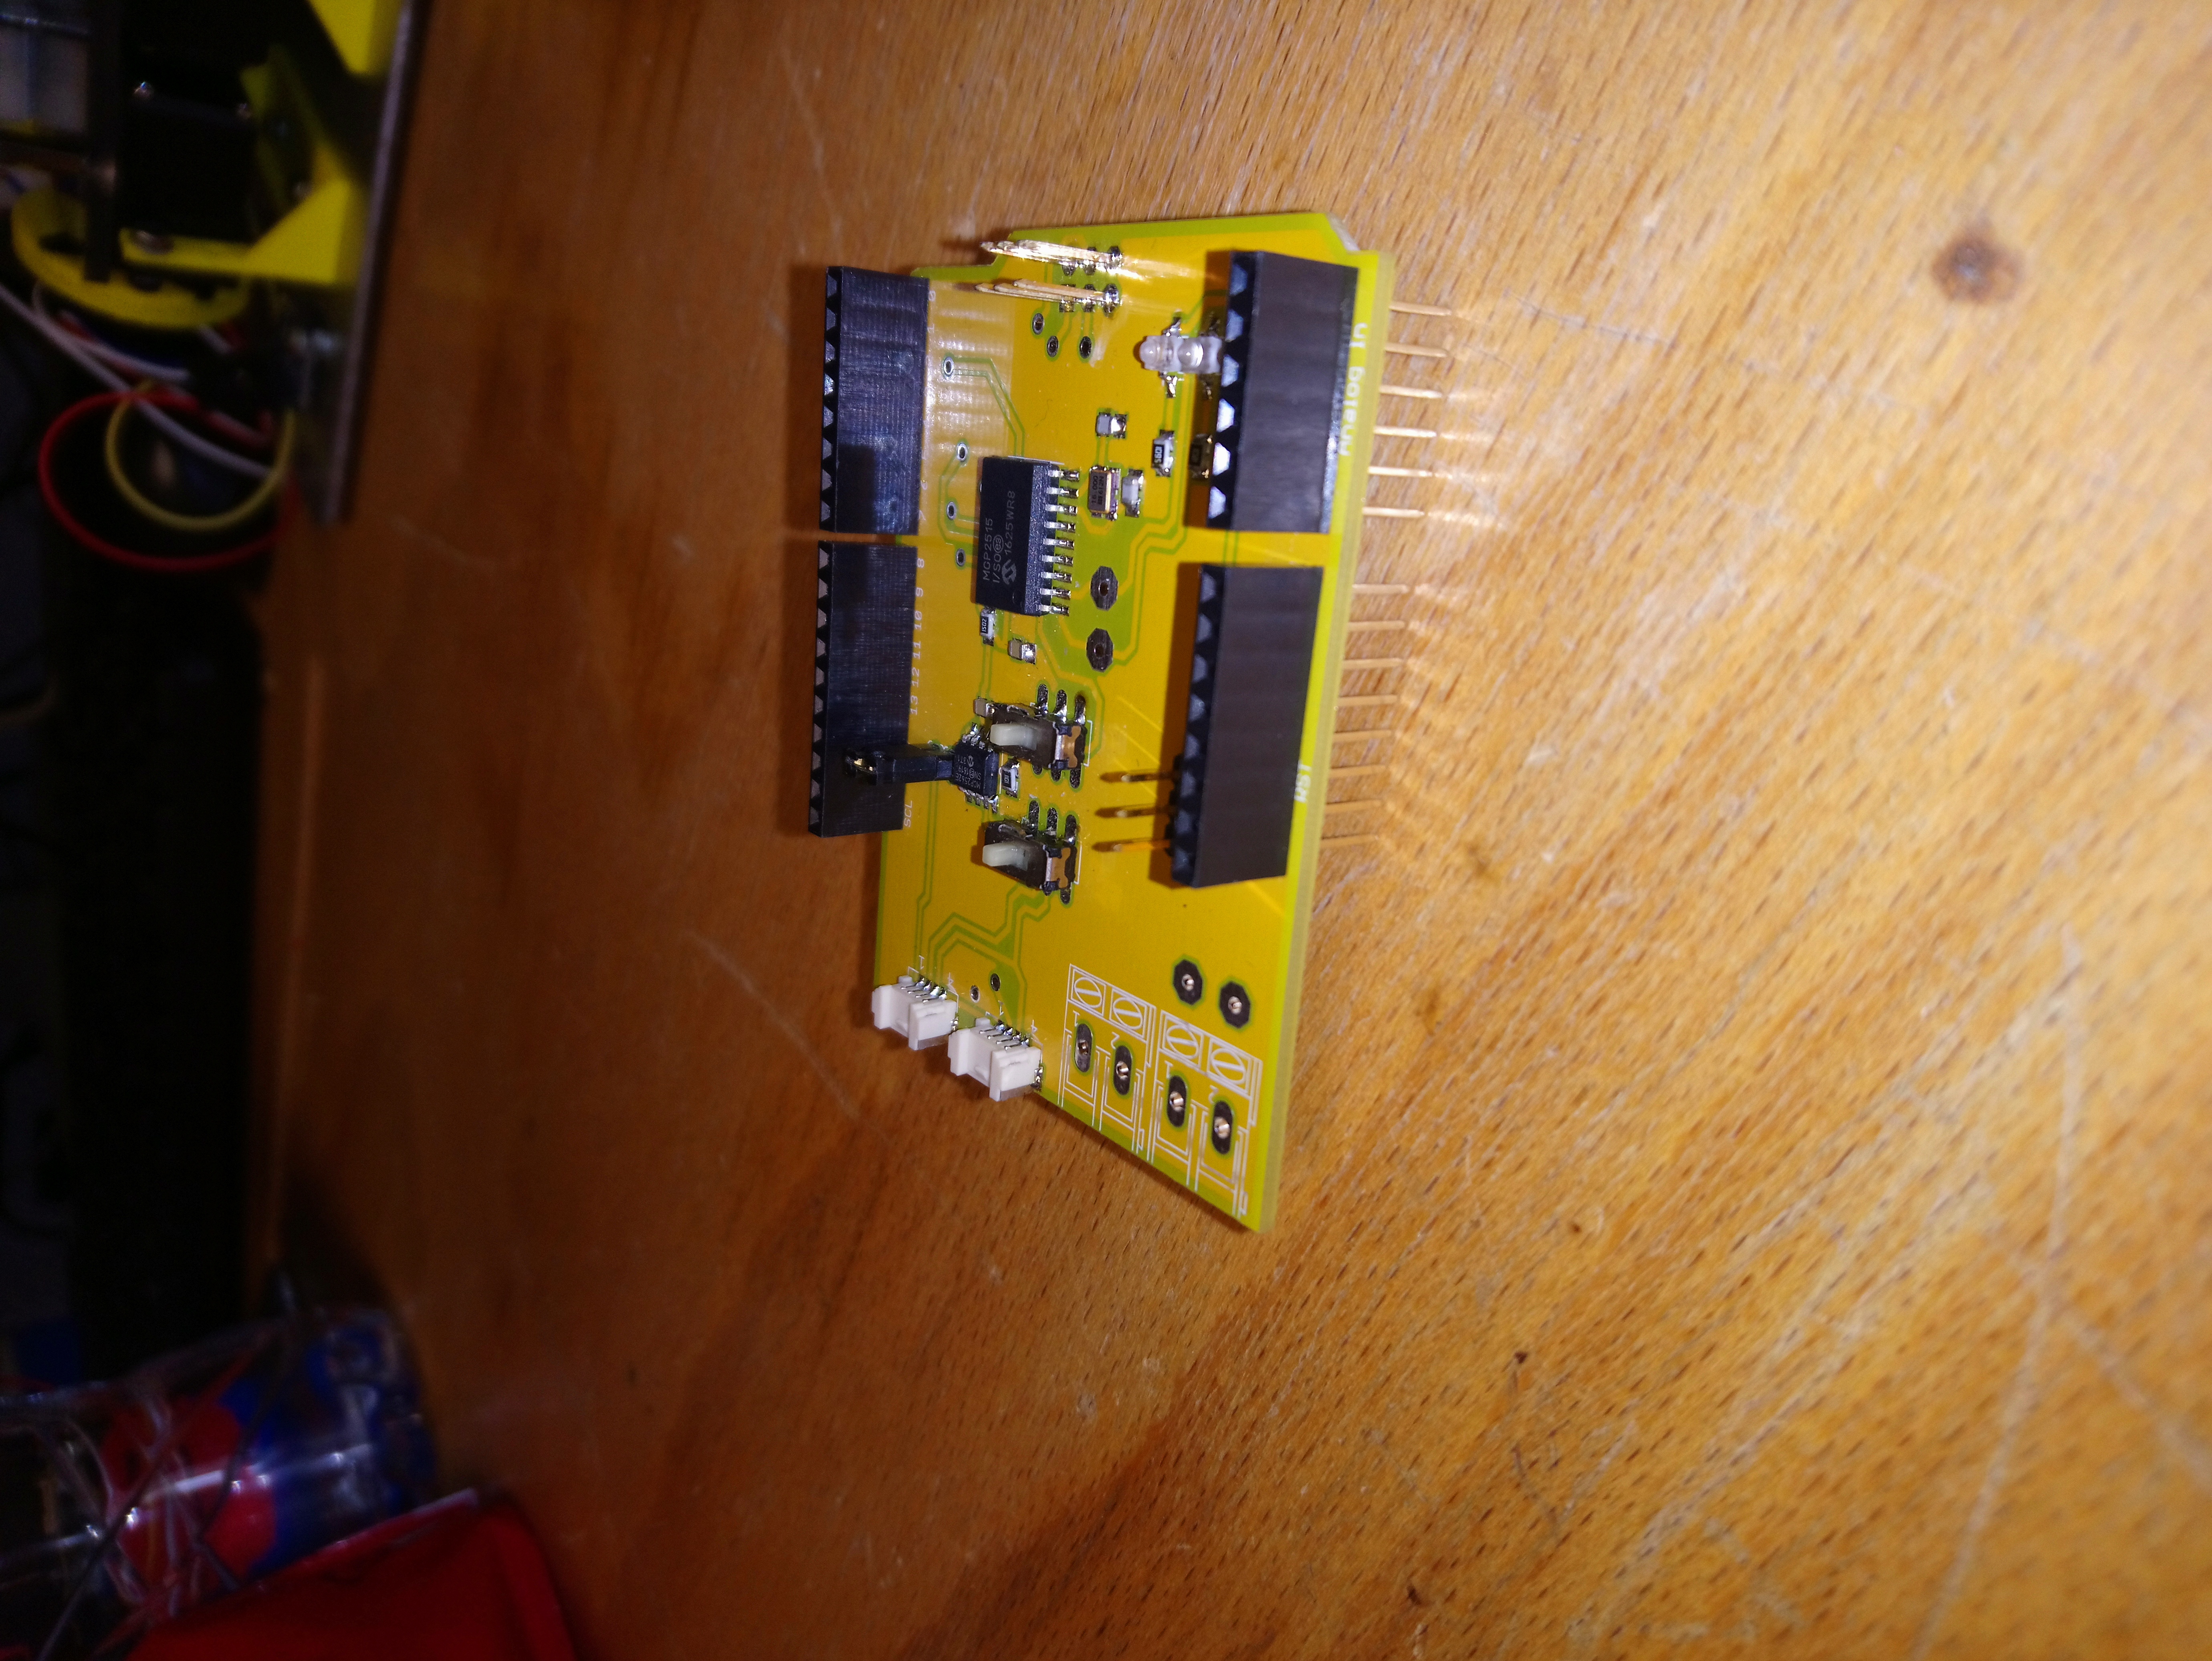
    SHIELD assemblé par nos soins

  • Raspberry PI
  • Notre Rasppberry PI, fonctionnant sous LINUX, a nécessité une configuration, trouvable ci-dessous :

    Réglages de la Raspberry :
    https://github.com/IstiaMecatroniqueClub/Tutorials/wiki/1-Setting-up-the-Raspberry-Pi-3-Lubuntu-Operating-System

    Mise en place du bus CAN :
    https://github.com/IstiaMecatroniqueClub/Tutorials/wiki/2-Setting-up-the-CAN-Bus-module

    Nous avons défini la raspberry comme “expéditeur” de données et les arduinos comme receveurs. Nous avons également mis en place un système d’identifiant, afin que chaque arduino n’interprète que les commandes lui étant destinées. Nous avons également fait en sorte d’avoir une “commande nulle” : si la commande envoyée à un moteur est égale à zéro, celui-ci ne bouge pas la balle.

Voici le rendu final de notre projet, lorsqu’un moteur reçoit plusieurs commandes à la suite :

Le résultat final est conforme avec le cahier des charges car nous avons réussi à finir un module et à le piloter. De plus, nous avons dépasser les attentes des tuteurs en concevant un deuxième module et en réalisant une communication bus CAN. Cependant il serait possible d’améliorer le projet en utilisant des servomoteurs de meilleure qualité et en créant un boîtier afin d’éviter que les fils se prennent dans les poulies.

Nous remercions nos tuteurs, M. Guyonneau et M. Mercier de nous avoir guidées.

Projet : Suiveur solaire

Bonjour et bienvenue à tous !

Dans le cadre des projets de deuxième année, nous avons été amené à concevoir un suiveur solaire. Ce projet avait été commencé l’année précédente par d’autres élèves (lien vers leur article). Nous l’avons donc poursuivi.

  • A quoi ça sert?
    Le but de ce projet était de créer un support pour panneau photovoltaïque qui fonctionne comme un tournesol en suivant le soleil. La position du soleil évolue au cours de la journée et selon les saisons, or, pour avoir un rendement maximal il faut que les rayons du soleil soient perpendiculaires au panneau. Le suiveur solaire est donc un bon moyen pour optimiser la production d’électricité.

  • Conception du bâti
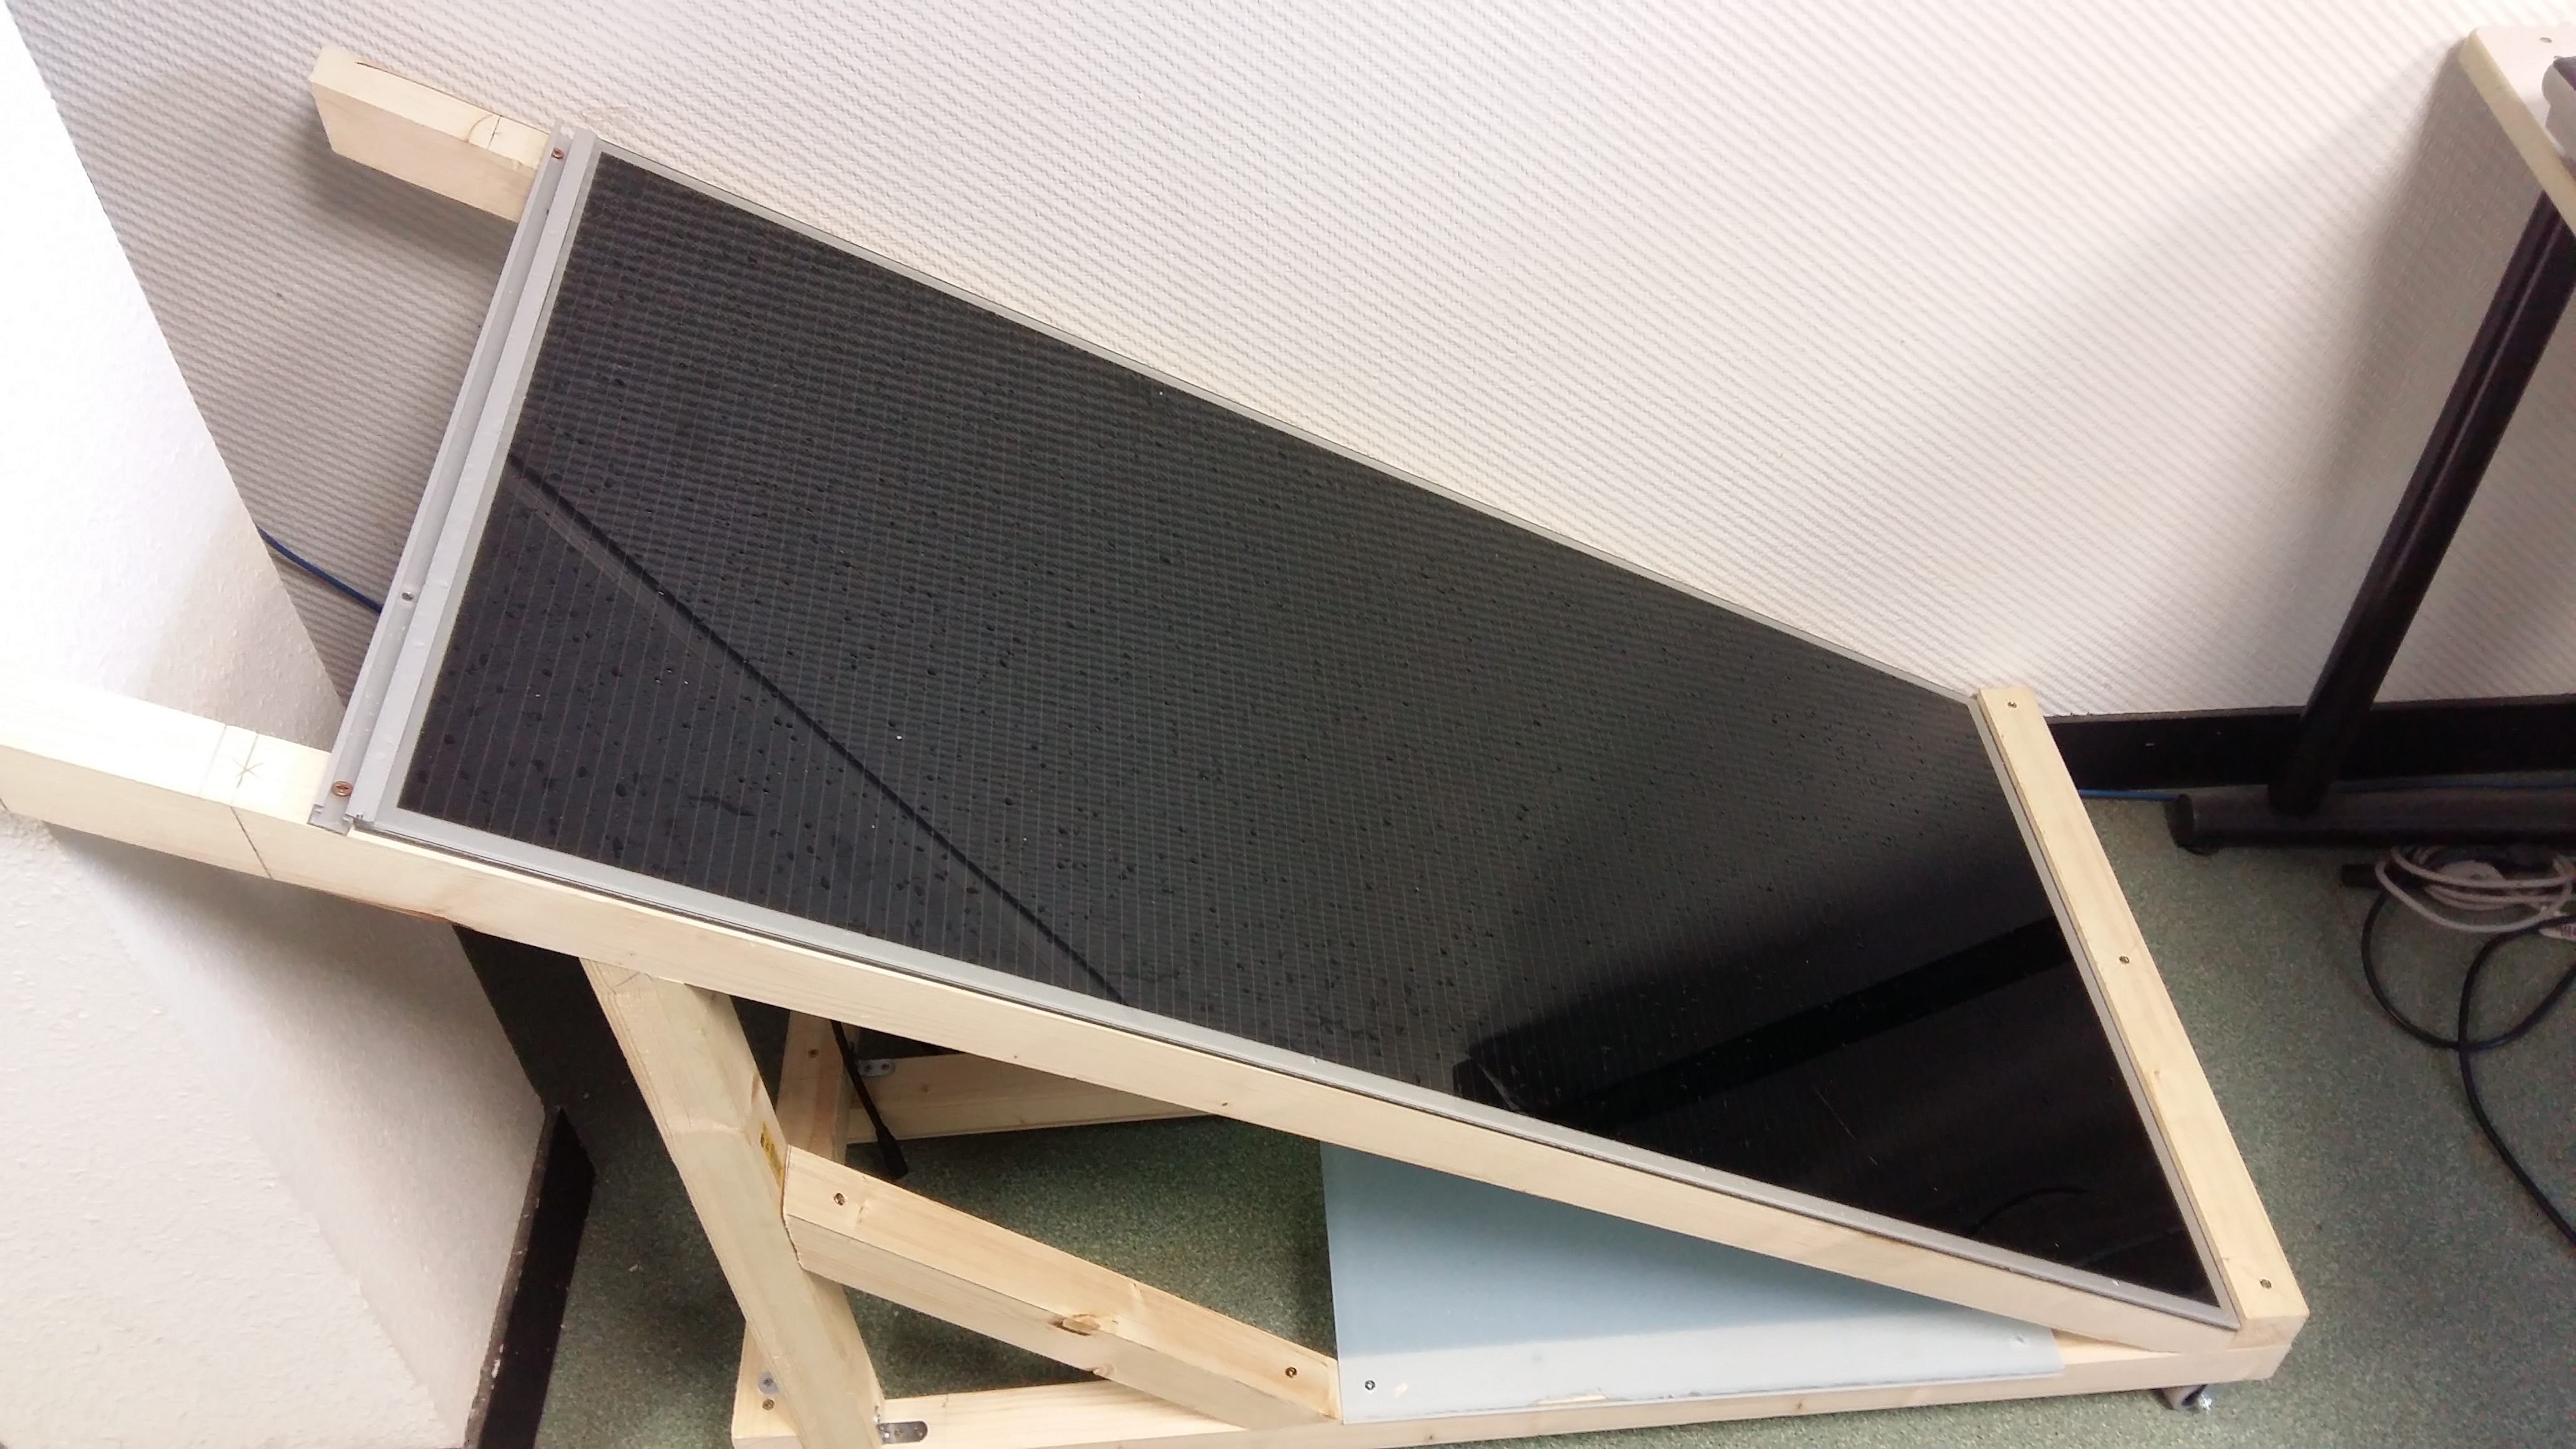
    Pour commencer, nous avons construit le bâti du panneau solaire en bois. L’idéal aurait été de pouvoir faire varier l’inclinaison du panneau selon les saisons. Cependant, nous avons fait le choix de le fixer à 30°, ce choix nous a permis de simplifier la création du support. Le bâti est monté sur roulettes afin de lui permettre de se déplacer pour suivre le soleil au cours de la journée.

    Notre suiveur solaire

    Notre suiveur solaire

  • Programmation de la commande du moteur

    Ensuite, nous avons procédé à la conception de la partie électronique du système à partir d’un moteur d’essuie-glace, fourni par notre tuteur.
    Tout d’abord, nous avons programmé une carte arduino avec une carte monster shield, qui permettent de faire tourner le moteur inverseur, dans un sens et dans l’autre.

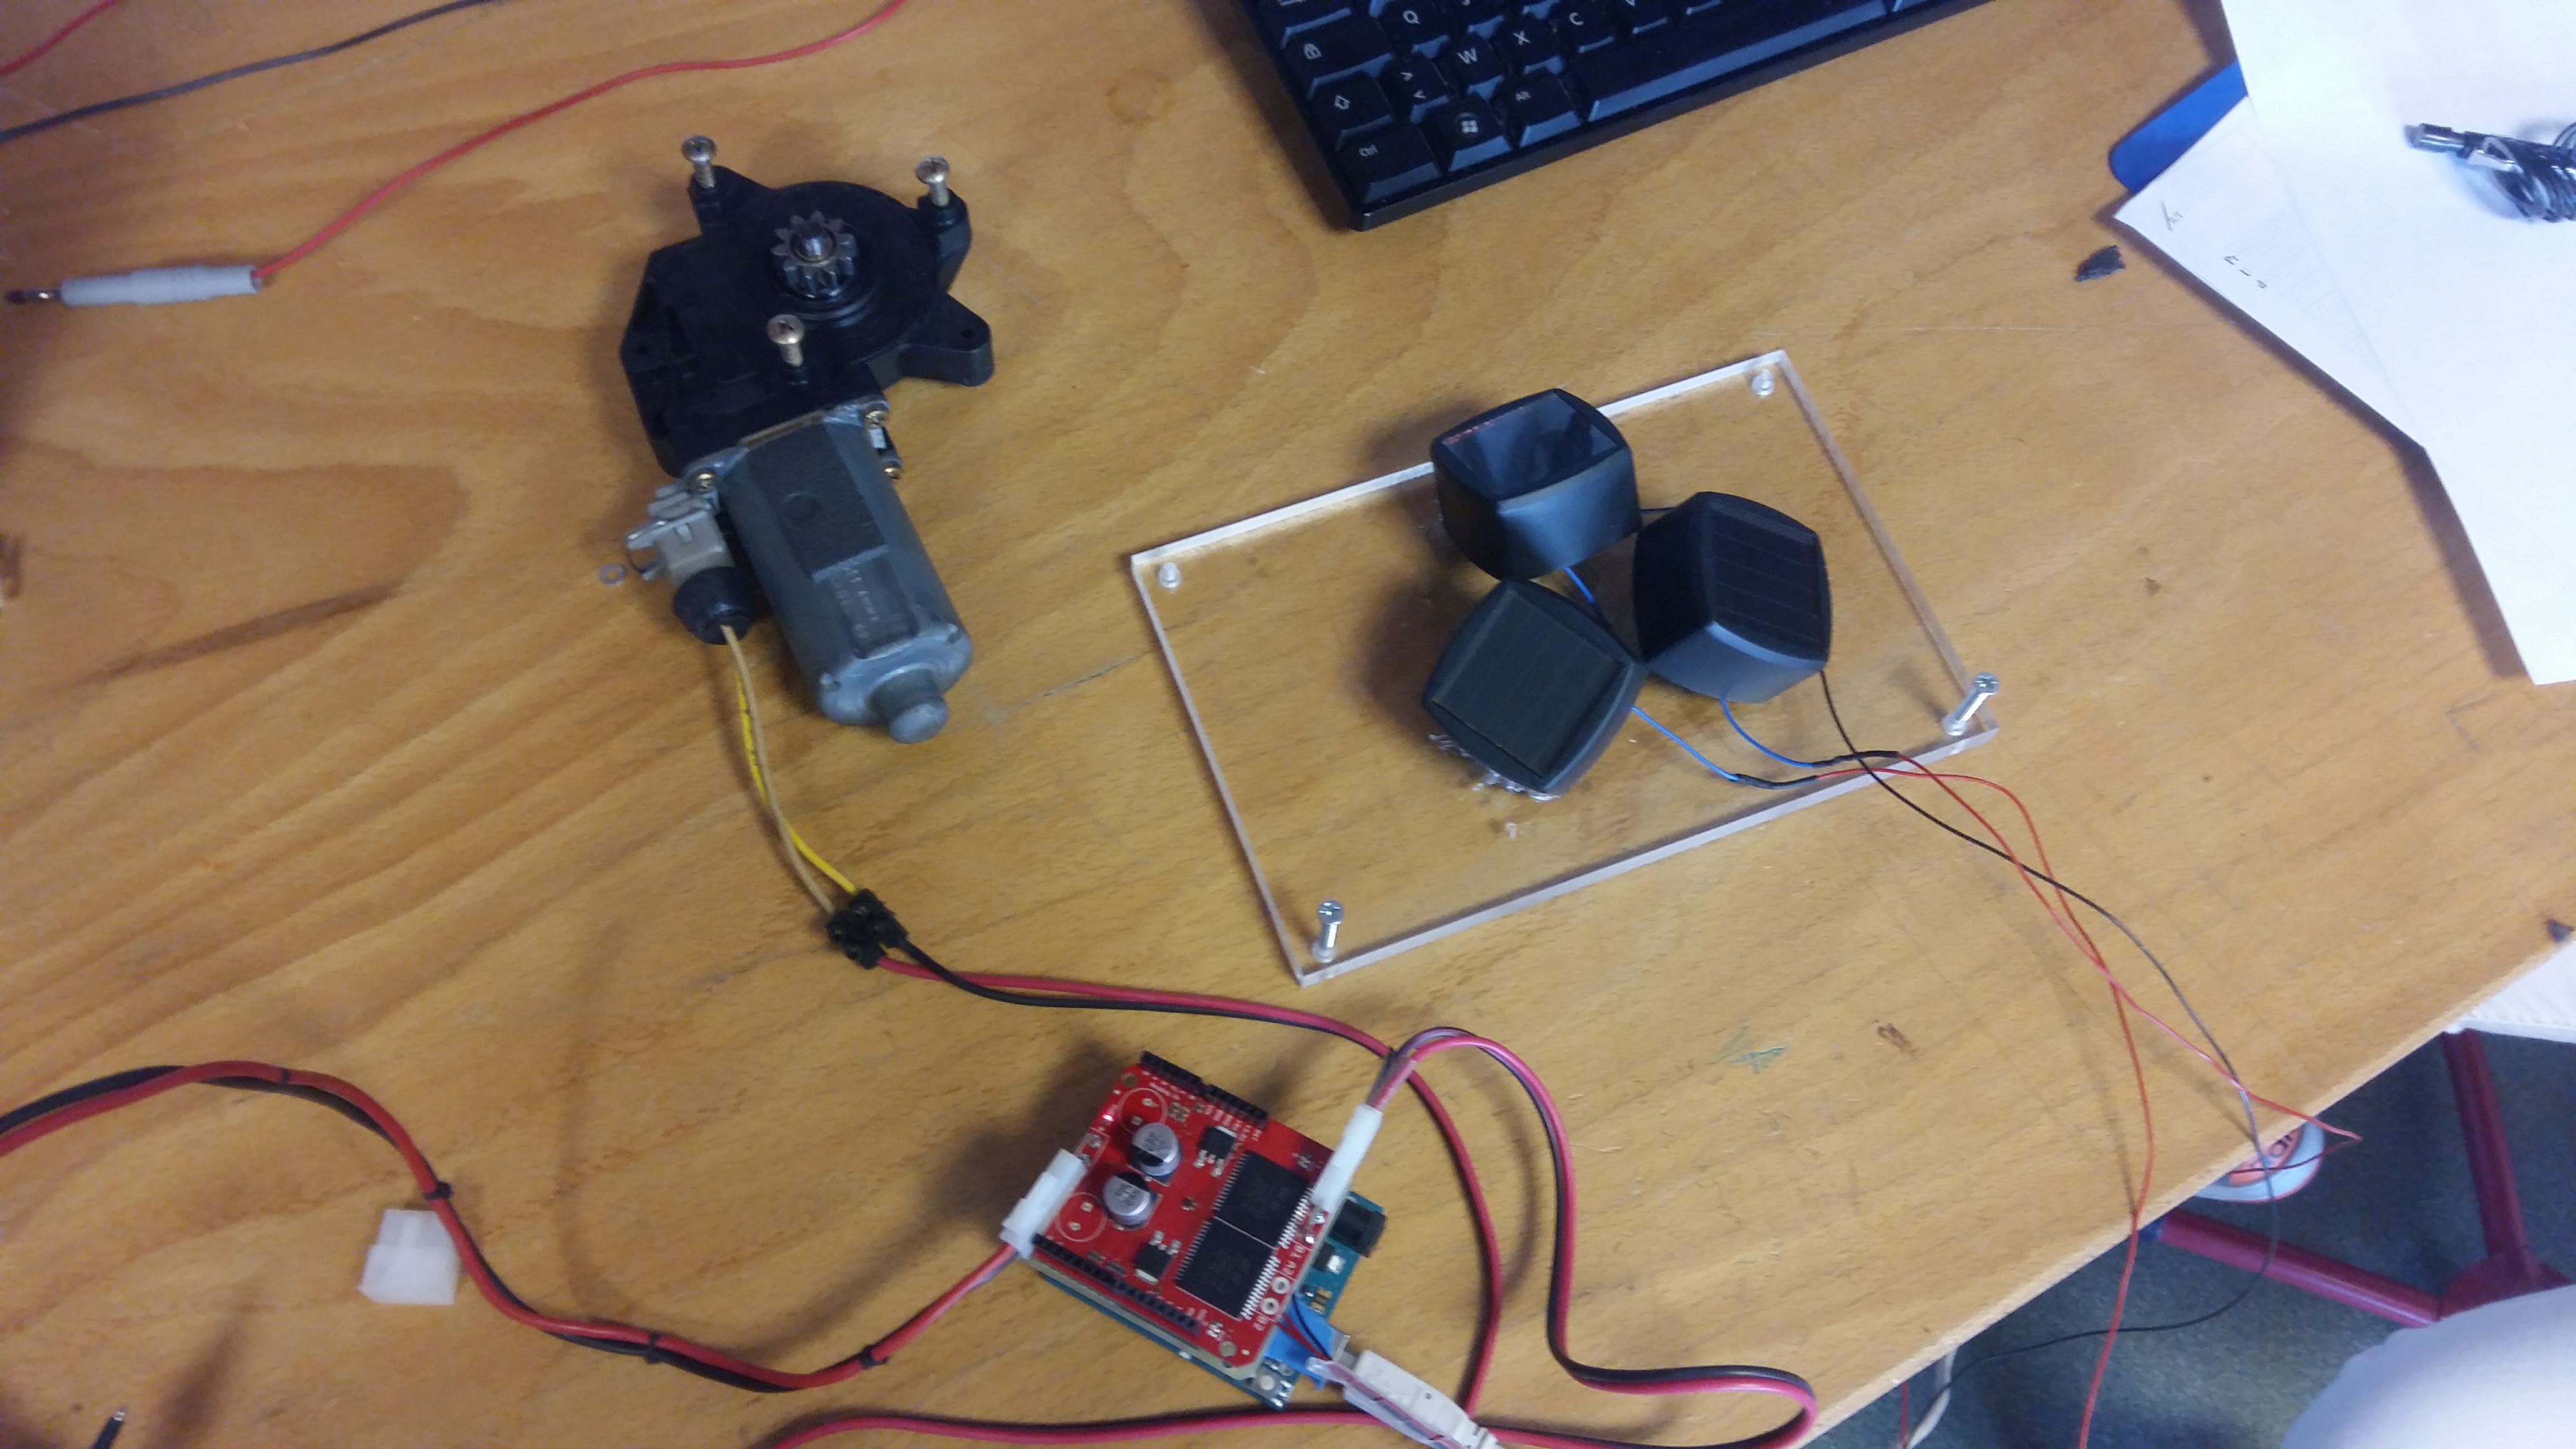
      Pour la suite, nous avions besoin de capteurs pour orienter le panneau face au soleil. Après avoir récupéré trois cellules photovoltaïques que l’on a placé en pyramide, nous avons imprimé puis étamer une carte permettant de récupérer l’information de ces capteurs. La carte a été imprimée avec la machine de LPKF Laser&electronics à l’ISTIA et elle a été étamée chimiquement à l’IUT.

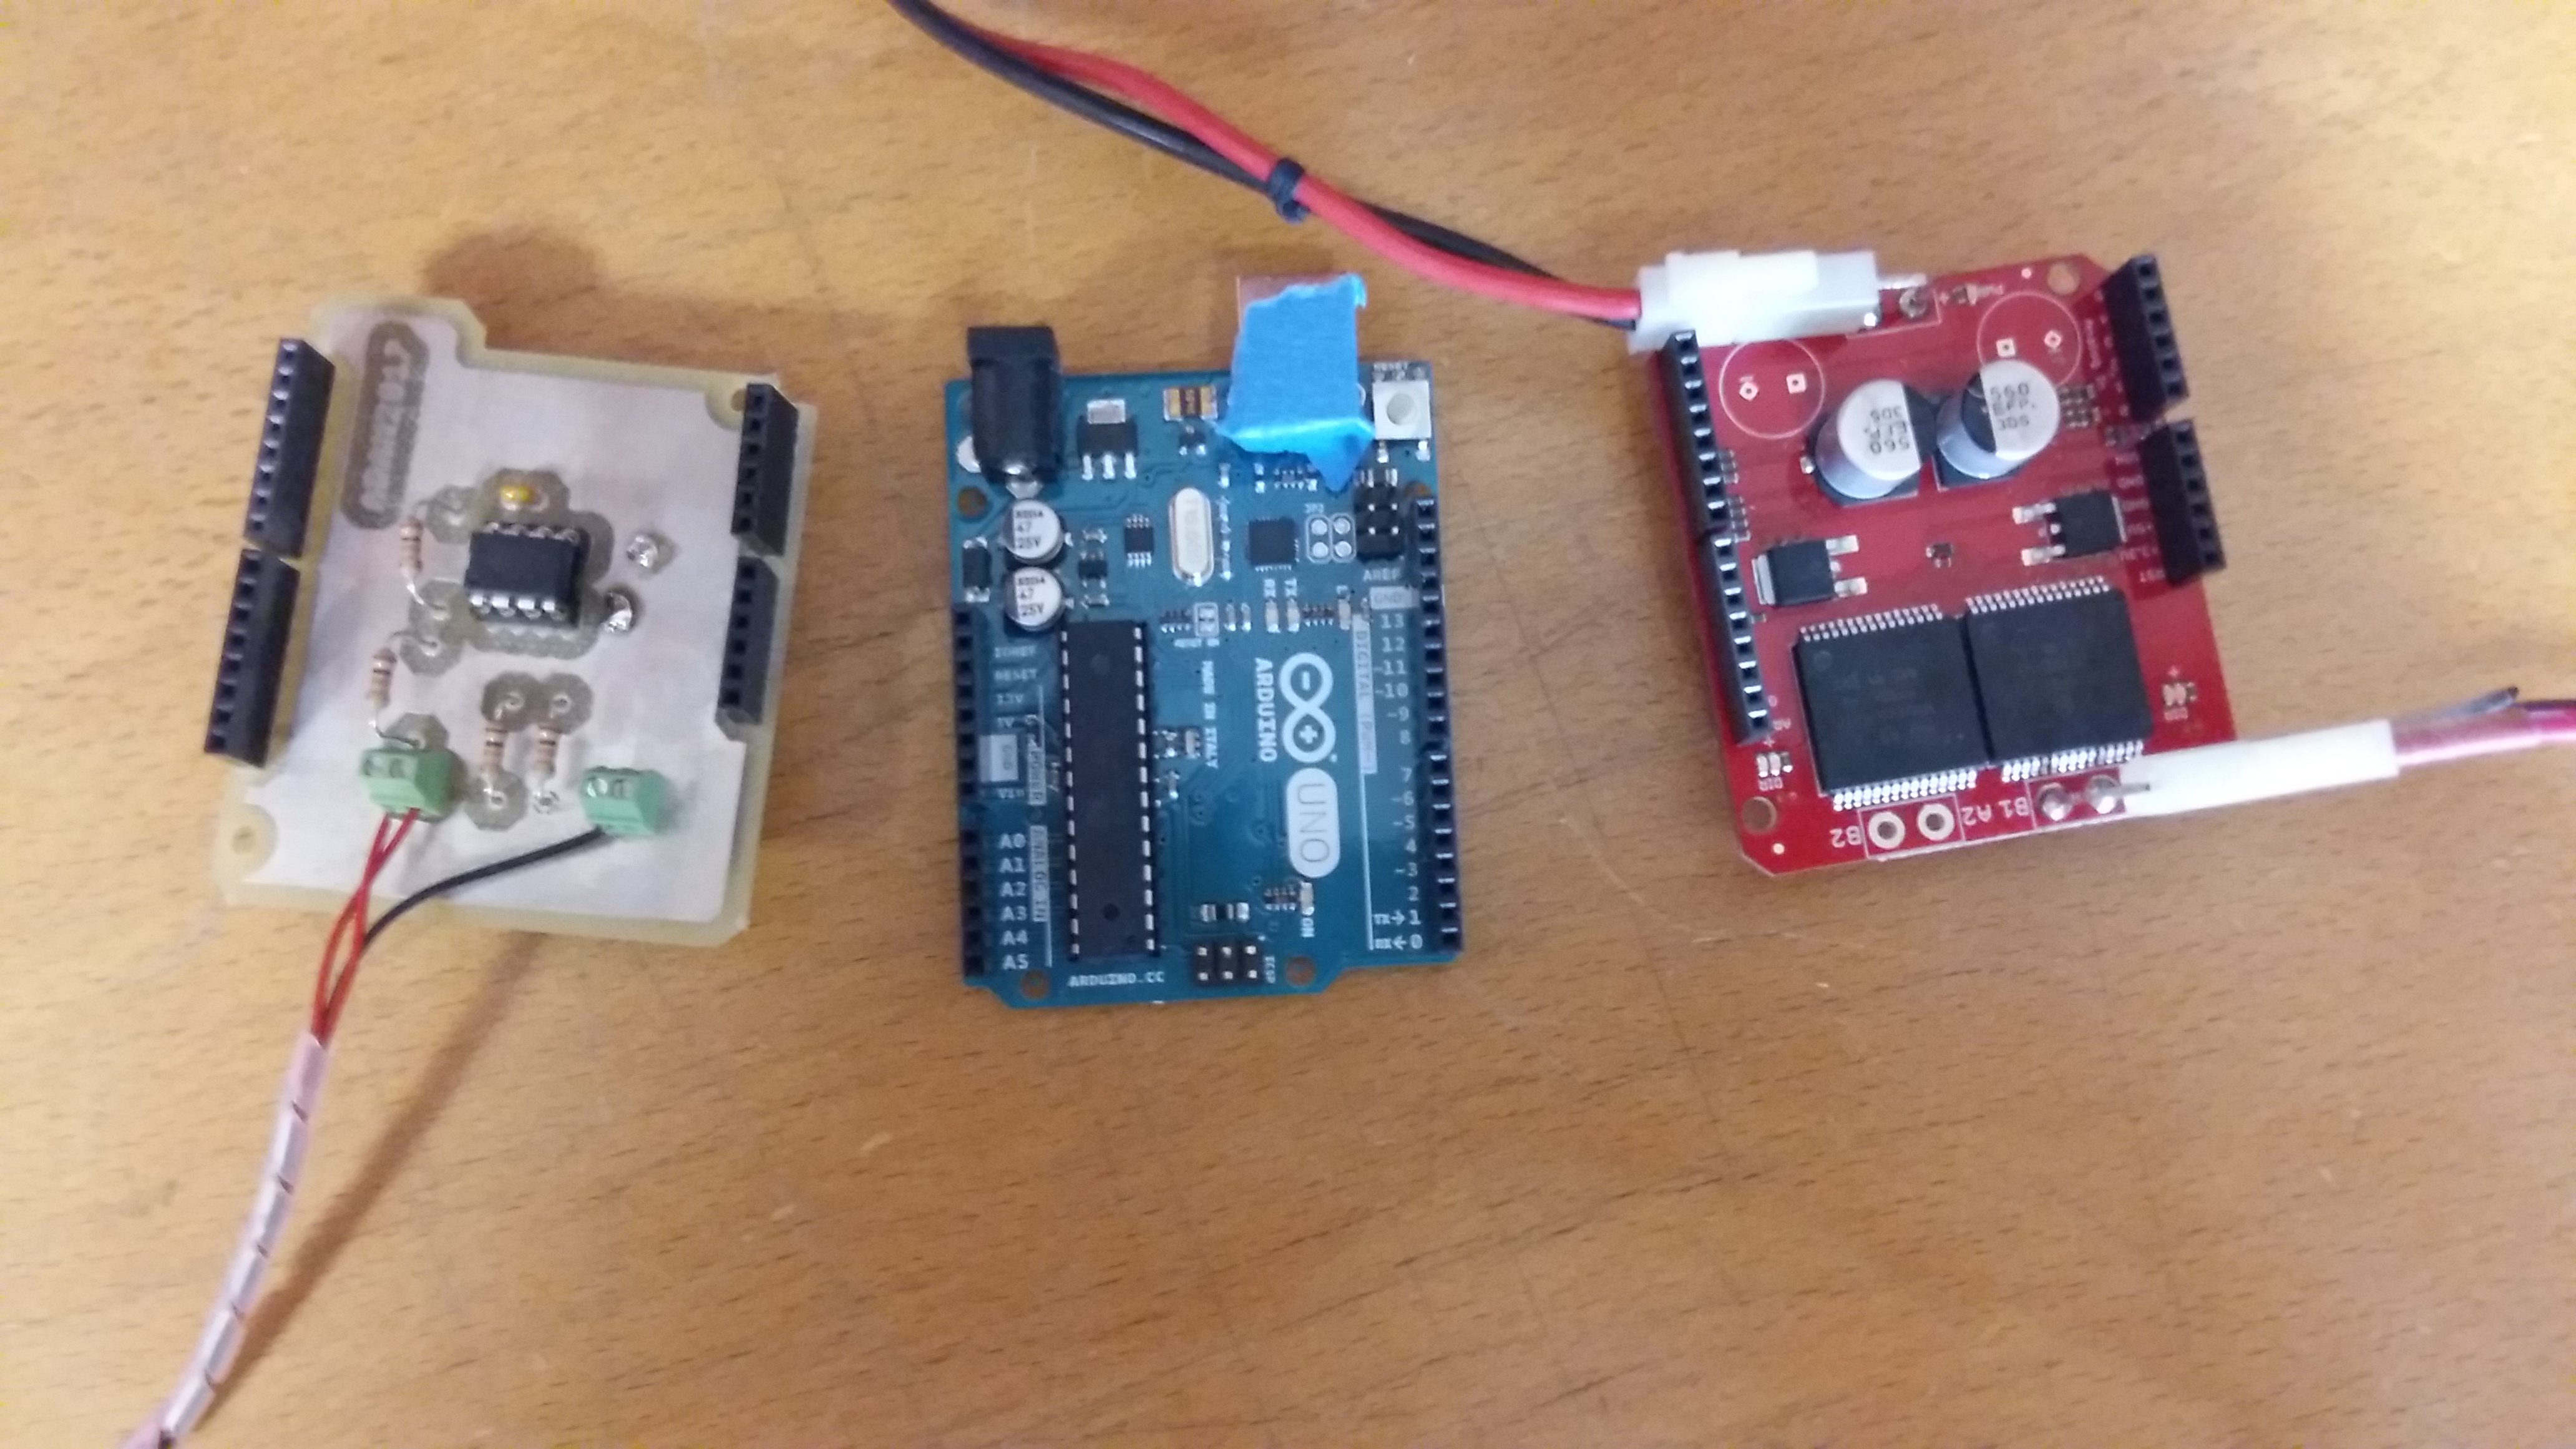
      Les 3 cartes De gauche à droite : carte imprimée, arduino, monster shield

      Les 3 cartes
      De gauche à droite : carte imprimée, arduino, monster shield


      Après avoir fait cela, il ne restait plus qu’à souder ces différents composants, à la plugger sur les 2 autres cartes, puis finalement réaliser le montage suivant avec les capteurs et le moteur.
      Montage électronique

      Montage électronique

    • Comment fonctionne le suiveur?
      Pour résumer, les capteurs renvoient une tension aux cartes, et selon la valeur reçue, le programme commande la rotation du moteur (dans un sens ou un autre).

      Ce projet nous a beaucoup appris, malheureusement nous n’avons pas eu le temps d’installer le système électronique ainsi que le moteur sur le bâti.
      Nous souhaitons remercier notre tuteur Hassan Bouljroufi qui nous a été d’une grande aide, ainsi que François Jouet et Benoît Landry qui nous ont aidé dans la réalisation du bâti.

      Camille Bertrand et Anne-Céline Riou

    • Le Jeu Interactif

      Citation

      I °) Présentation de notre groupe et de notre projet

      Nous sommes un groupe de trois étudiants et dans le cadre de la 2ème année du cycle préparatoire de l’IstiA, nous avons dû choisir un projet de conception parmi les nombreux sujets proposés.

      Nous avons choisi le développement d’un jeu interactif. Jeu par Battle Interactive

      Le principe d’un jeu interactif est très simple; c’est un jeu vidéo classique mais durant lequel les contrôles sont assurés par l’utilisateur, non pas au moyen d’une souris, d’un clavier ou d’une manette mais grâce à ses actions physiques.

      II °) Le choix du Jeu

      En premier lieu nous avons dressé une liste des jeux pouvant correspondre aux jeux interactifs. En effet, il nous fallait des jeux compétitifs et avec des objectifs symétriques pour chacune des équipes. Après avoir élaboré cette liste nous avons commencé à réfléchir sur le jeu à adapter pour notre projet, Il nous fallait un jeu simple dans son déroulement et dans ses règles de façon à ne pas perdre trop de temps sur la programmation du jeu en lui même.

      Nous avons rapidement pensé au jeu Pong, figure emblématique, puisque c’est l’un des premiers (1972) , des jeux vidéos.

      Pong 1972

      Pong 1972

      III°)Déroulement du Projet

      Nous avons choisis, sur les conseils de notre tuteur de projet, Mehdi Lhommeau, de travailler avec Processing, logiciel permettant la gestion de l’Arduino de manière claire, efficace et permettant de nombreuses fonctionnalités graphiques favorisant la programmation. De plus ce dernier est accompagné d’une multitude d’exemples et de conseils disponibles gratuitement sur leur site.téléchargement

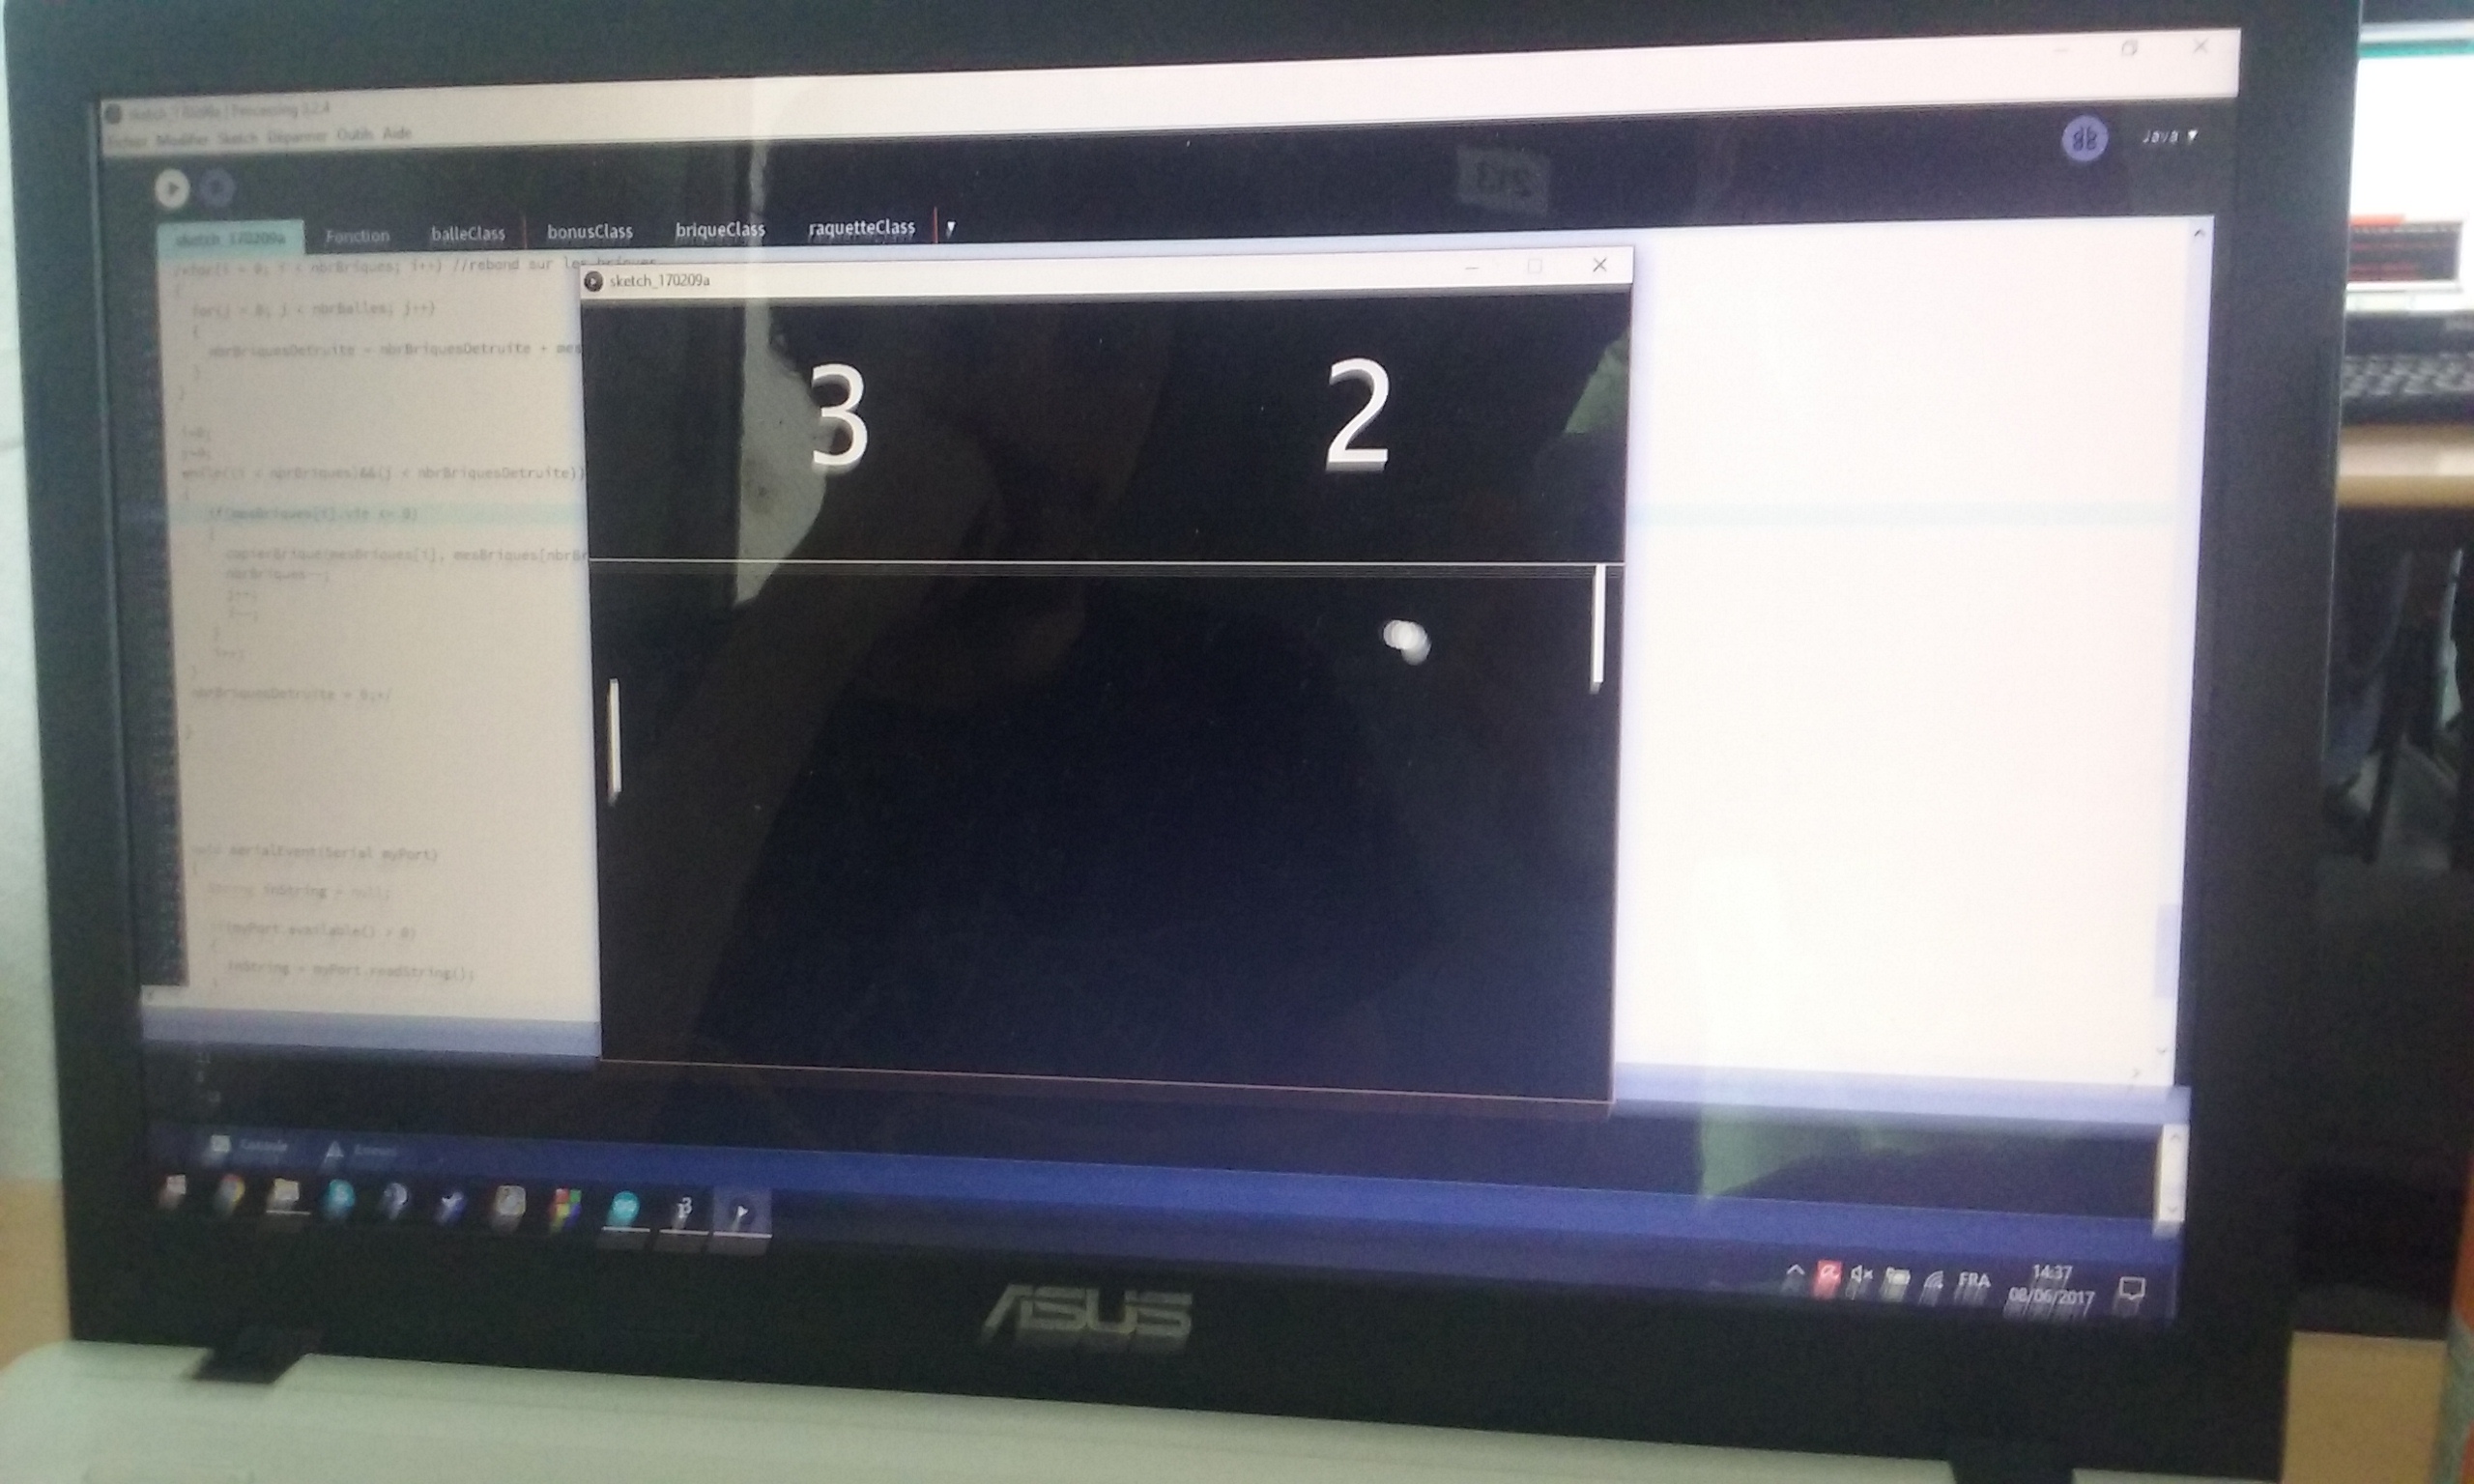
      Nous avons commencé par la programmation d’un Pong, relativement classique mais qui nous a permit de prendre en main le logiciel. Nous avons très rapidement poursuivi avec la création de l’interface, principalement de l’écran d’accueil ainsi que le Menu Pause.

      Le jeu Pong que nous avons programmé

      Le jeu Pong que nous avons programmé


      Après l’interface et le jeu en main, la partie la plus difficile se présentait devant notre groupe : L’intégration de l’Arduino pour rendre ce jeu vidéo, interactif.

      IV °) L’Arduino

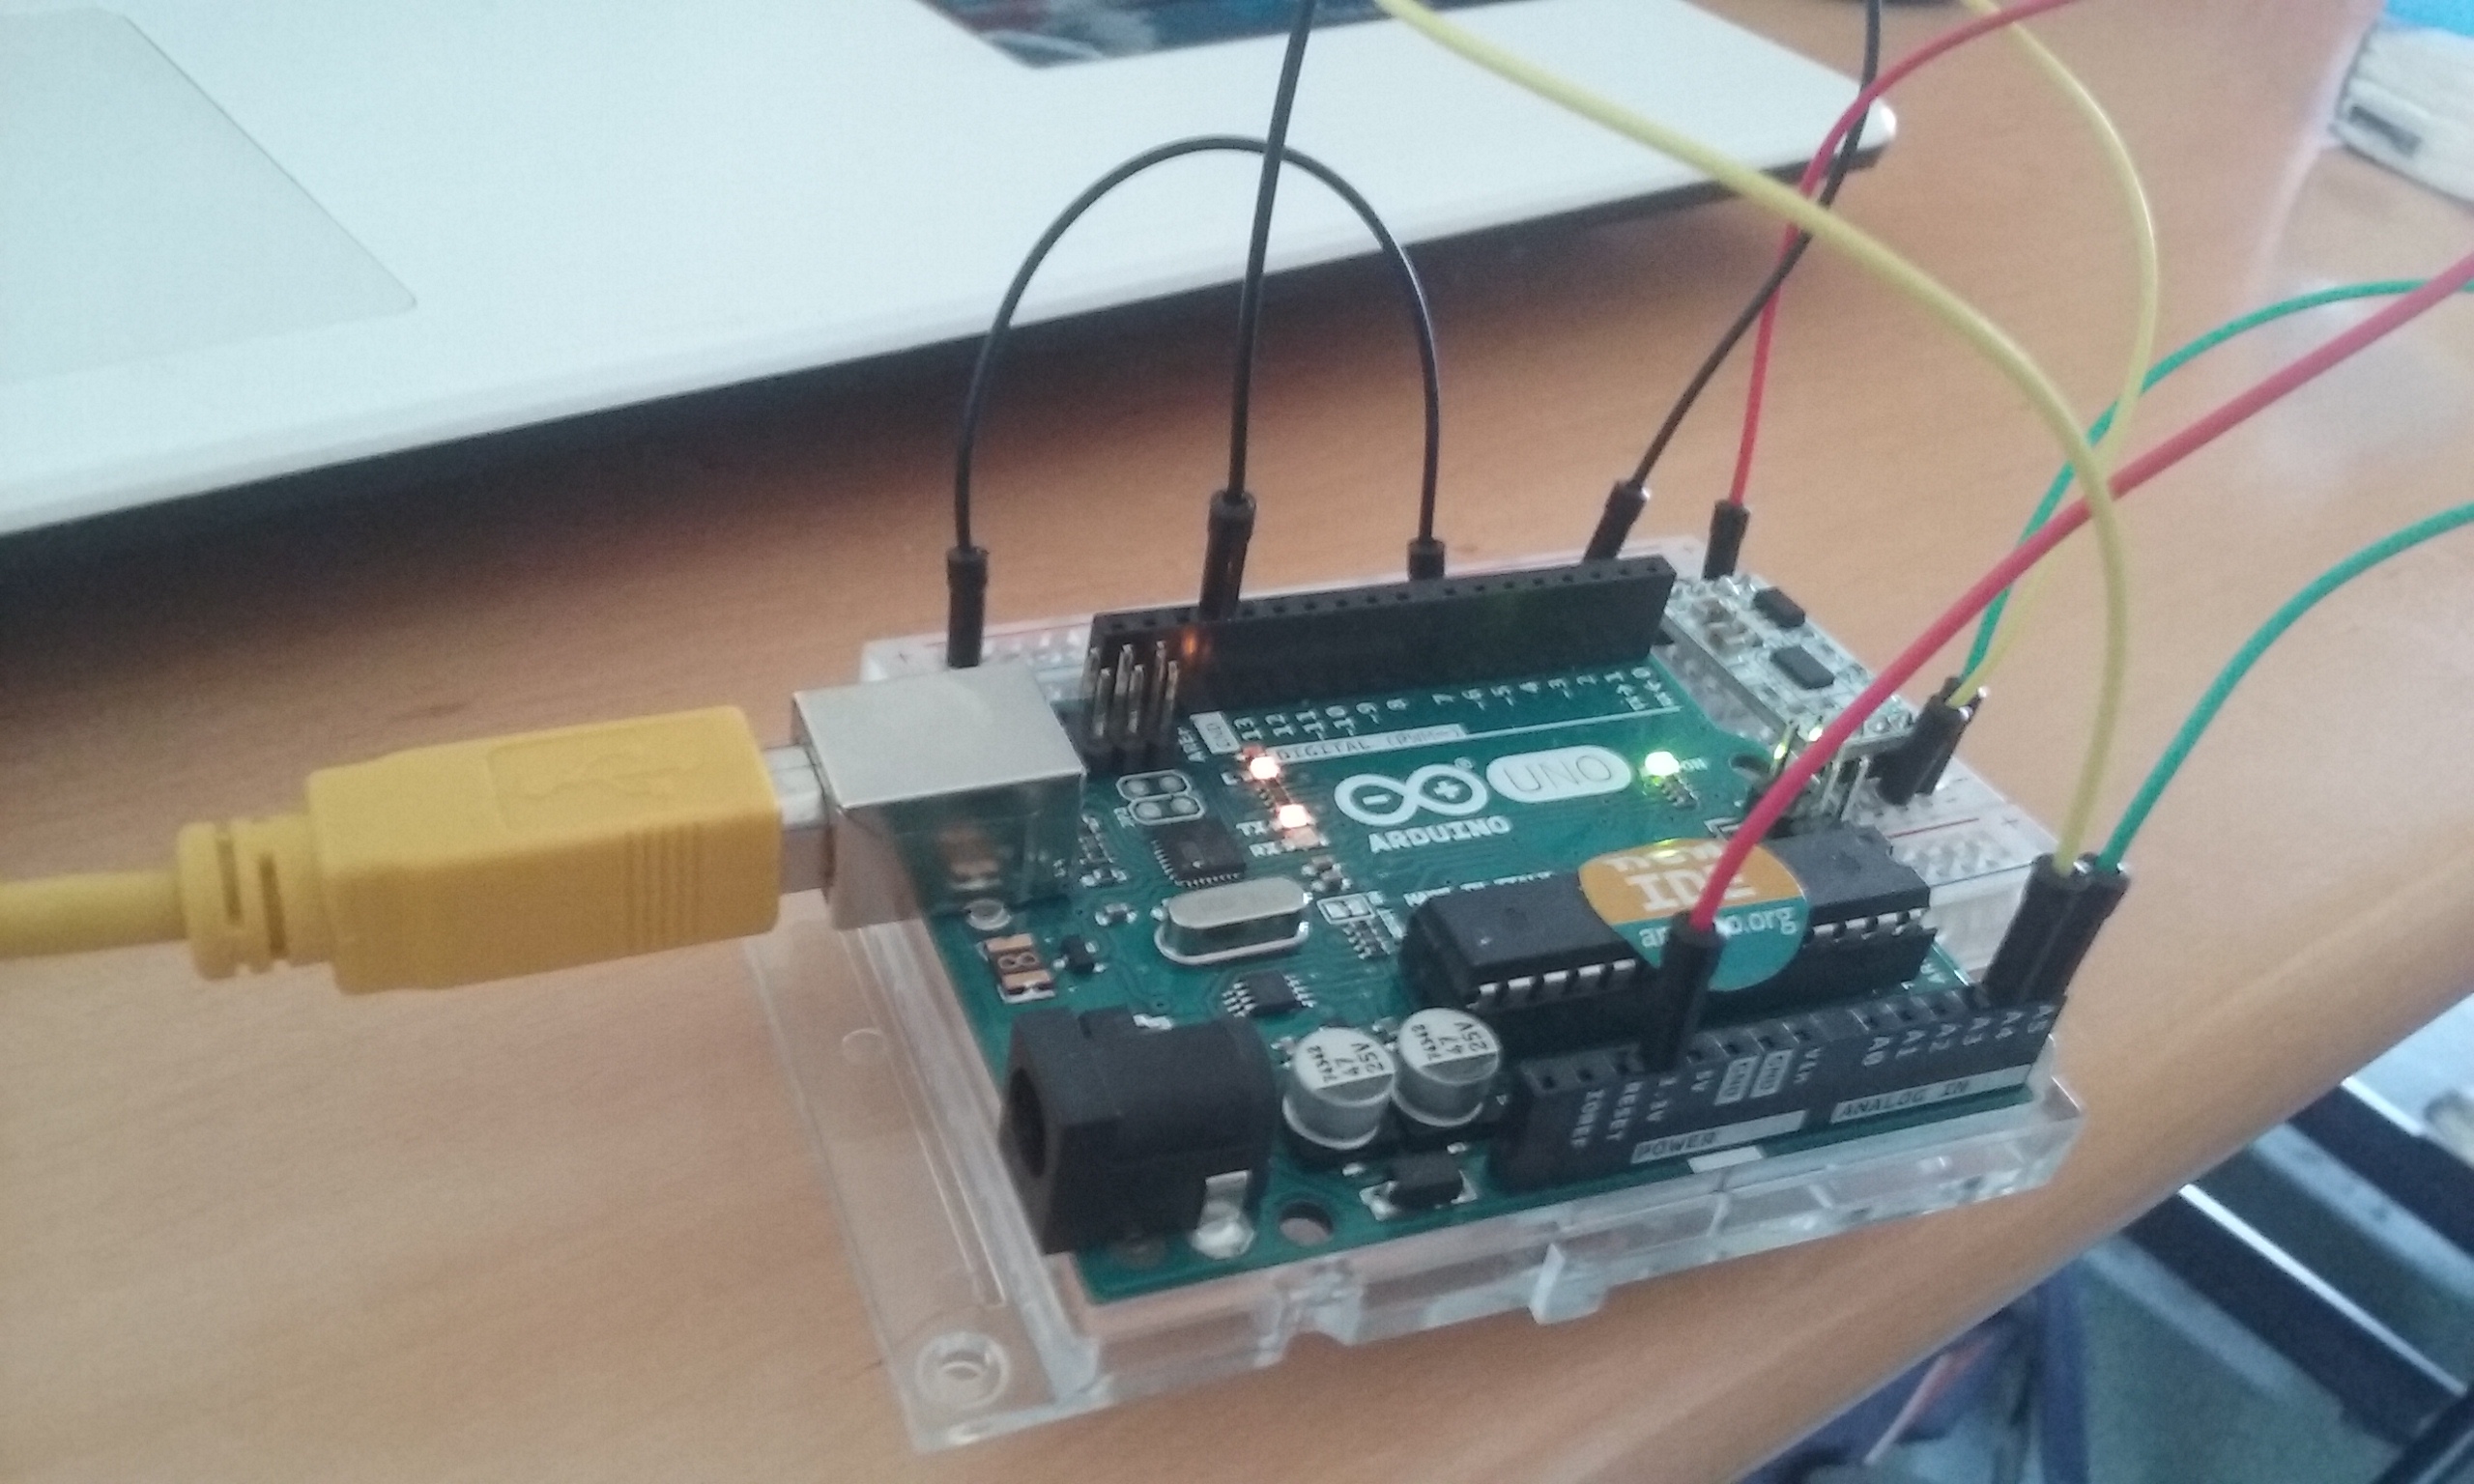
      arduino_official_Logo__Après avoir acquis les bases de l’Arduino, nous avons axé nos recherches sur les possibilités proposées par ce dernier. De nombreux périphérique sont compatibles avec l’Arduino (capteur de toucher, accéléromètre, émetteur-récepteur, buzzer) il nous fallait choisir le ou lesquels nous allions intégrer à notre Pong. Notre choix s’est très vite porté sur l’accéléromètre et sur les émetteur_récepteurs qui nous permettrait de remplir nos objectifs.

      conradNous avons donc commencé la recherche sur les sites de fournisseurs que notre tuteur nous avait fournis, comparé les différents avis puis notre choix s’est porté sur Conrad.fr; Nous avons passer commande puis après avoir reçu les différents composants nous nous sommes attelés a la programmation de ces derniers.

      Bloc accéléromètre

      Bloc accéléromètre

      Même si les différents tutoriels et aides proposés par Processing, Arduino ou d’autres sources étaient très variés et clairs, cette partie n’en resta pas moins la plus compliquée et la plus conséquente de notre projet.L’intégration des émetteurs récepteurs fut très laborieuse et nous demanda beaucoup de temps, trop pour qu’on puisse la mener à bien.

      Une fois cette partie terminée, notre jeu était fonctionnel, certes reliés à un ordinateur mais fonctionnel.

      V°)Création des périphériques physiques du jeu

      Nous avons réfléchi et crée plusieurs prototypes, ces derniers ont évolués avec les différentes contraintes lié à l’avancement et les capacités de notre projet.
      Au vu des capacités de notre accéléromètre nous avons dû fixer un seul déplacement possible. Nous avons donc créé un périphérique limitant le déplacement tout en conservant l’aspect ludique.

      Version Finale

      Version Finale

      Prototype 1

      Prototype 1

      Nous vous remercions de votre lecture, et déposons ci-dessous le lien vers notre rapport de projet, plus complet et plus détaillé pour celles et ceux qui veulent en savoir plus.

      Projet: Conception d’un capteur connecté pour la mesure de la hauteur d’eau d’un ruisseau

      Notre projet a eu pour but de créer un système capable de récupérer le niveau d’eau d’un ruisseau et de l’afficher sur un site internet. Cette idée a été proposée afin de permettre aux jeunes écoliers de l’école publique du Brionneau, à la Meignanne, d’étudier le cycle de l’eau via un cas concret.

      Pour le réaliser, nous avons distingué cinq grandes parties:

      • Le positionnement du système
      • La prise des données
      • L’envoi des données
      • La réception des données
      • L’affichage des données

      Intéressons nous à présent à leur contenu.

          Le positionnement du système

        Après maintes recherches et après avoir trouvé les plus et les moins des différentes solutions possibles, nous nous sommes enfin arrêtés sur une :

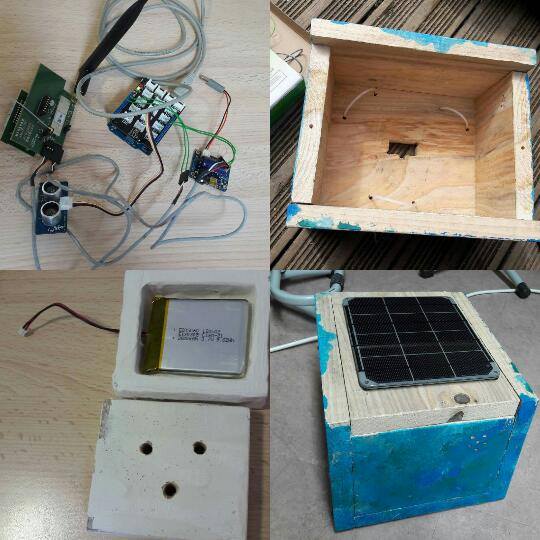
        Le capteur est situé au milieu du ruisseau. Dans la boite en bois, on retrouve tout les éléments indispensable au bon fonctionnement du capteur :

        Boîte contenant le sonar, l'arduino, la batterie et l'antenne Sigfox

        Boîte contenant le sonar, l’arduino, la batterie et l’antenne Sigfox


        La boite est maintenue en hauteur grâce à des pilotis.

          La prise des données

        Pour la prise des données, nous avons opté pour un sonar. Cette solution permet de faciliter l’installation et d’obtenir une précision plus que raisonnable (1cm/2m).

          L’envoi des données

        Le choix s’est porté sur la technologie Sigfox. Il s’agit d’une entreprise qui utilise un réseau de haute fréquence permettant l’envoi d’un nombre de données restreint sur une très grande portée, ce qui nous convient car nous avons besoin de mesurer seulement 6 hauteurs d’eau par jour (1 toutes les 4 heures). Ces hauteurs sont ensuite hébergées sur le site de Sigfox et nous n’avons plus qu’à les récupérer.

          La réception des données

        Pour récupérer ces données cela se gâte un peu plus… L’idée a été de créer un programme afin d’acheminer les différentes valeurs prises dans la journée jusqu’à une base de données que nous avons créée. Sans trop rentrer dans les détails, voici comment se décompose le programme : On se connecte à sigfox, on récupère nos données (la hauteur, la date et l’heure, et tout un tas d’autres données générées par sigfox), on les filtre afin de n’avoir que celles qui nous intéressent et on les envoie sur notre base de données.

          L’affichage des données

        Nous nous sommes ensuite penché sur la question de comment afficher les hauteurs récupérées. Pour cela on a créé un site internet le plus ludique possible (n’oublions pas que nous travaillons pour des enfants ! ). Celui-ci propose :

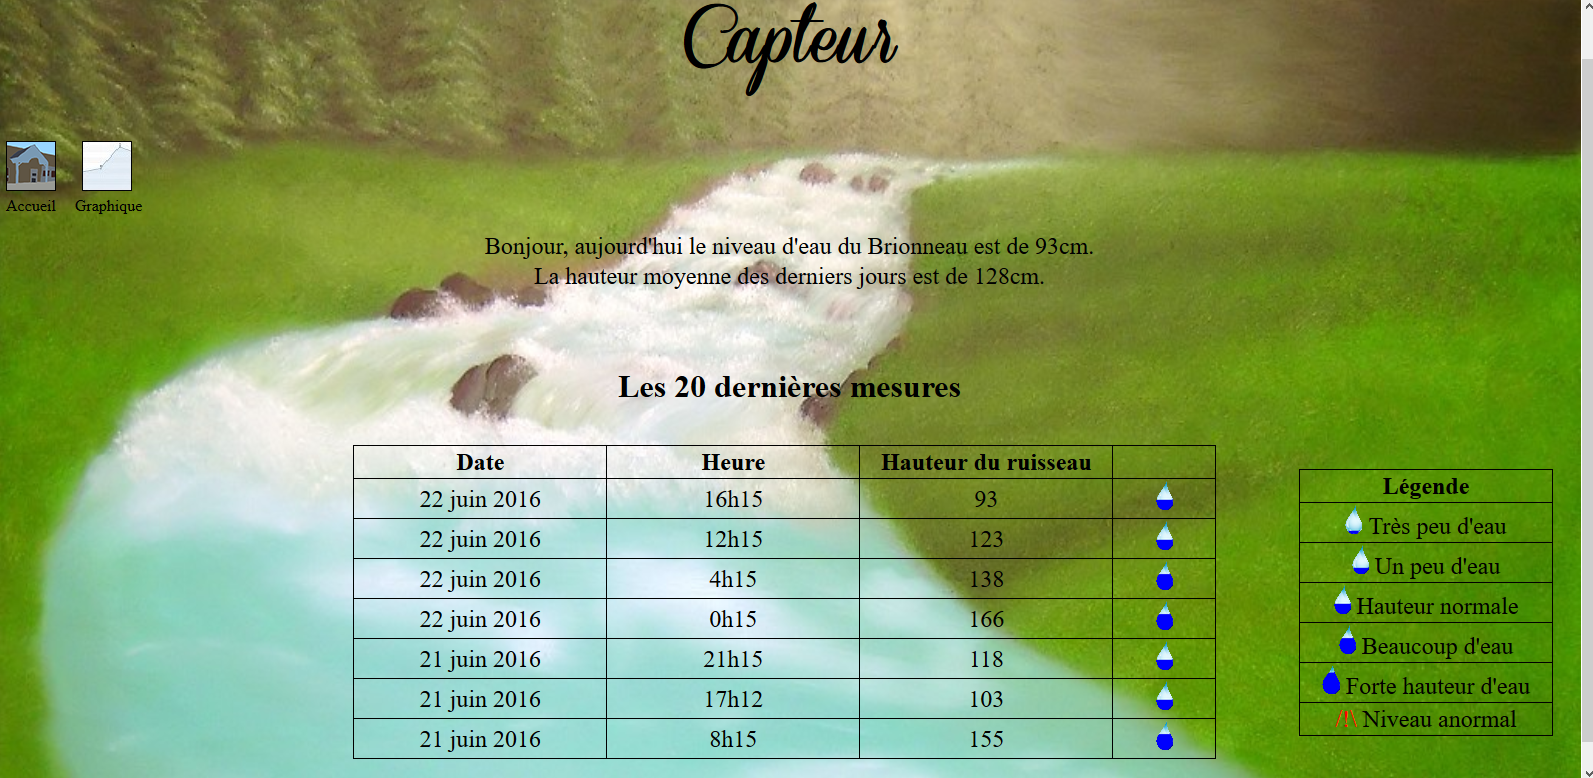
        • une page d’accueil avec les 20 dernières valeurs prises ainsi que la hauteur moyenne qui en résulte;
        • une seconde page avec un graphique ou l’on peut suivre l’évolution du niveau d’eau du ruisseau journalière/ hebdomadaire / mensuel / annuel ou encore d’une date à une autre (cela dans le but de laisser un maximum de flexibilité). Ils auront également la possibilité de récupérer une image des graphiques qu’ils peuvent observer;
        • et enfin une dernière afin de nous présenter.
        Page d'accueil de notre site internet

        Page d’accueil de notre site internet

        Pour terminer nous avons décidé de faire participer les enfants dans notre projet (car c’est un peu le leur aussi!). Ils ont ainsi pu décorer la boîte comportant notre système, et faire une pancarte explicative indiquant le pourquoi du comment d’une telle installation.

        Ce projet nous a permis d’acquérir des connaissances en matière de programmation mais également en terme de présentation orale. En effet nous avons du simplifier des termes technologiques pour les rendre accessibles à des enfants de 7 à 10 ans.

        Ces derniers et nous mêmes sommes fiers du résultat et espérons qu’il sera utilisé pour de nombreuses années!

        Petit bonus : voici la vidéo de l’installation de notre capteur :
        Installation du capteur

        JAUNAULT Doriane, SANCHEZ Denis, RAILLARD Julien et GABORIAU Romane

      Maison connectée

      Pour finaliser notre cycle préparatoire, nous avons pu prendre part à un projet tutoré. Parmi de nombreuses propositions nous avons choisi le thème de la maison connectée. Ce projet nous a permis de passer de la théorie des cours à la pratique d’un projet en équipe.
      Mais qui sommes-nous ?
      Nous sommes 4 étudiants du cycle préparatoire de l’ISTIA, école d’ingénieur de l’université d’Angers, qui avons choisi ce projet mélant domotique, travail manuel et également informatique.

      L’objectif du projet était simple : réaliser une maison permettant à l’utilisateur de tout contrôler à partir d’une interface (une application pour smartphone par exemple). “Tout” c’est-à-dire l’éclairage, la porte de garage, le chauffage, …
      Ce contrôle devait se faire grâce à un microcontrôleur, qui est en fait un mini-ordinateur embarqué dans la maison.

      Conception de la maison

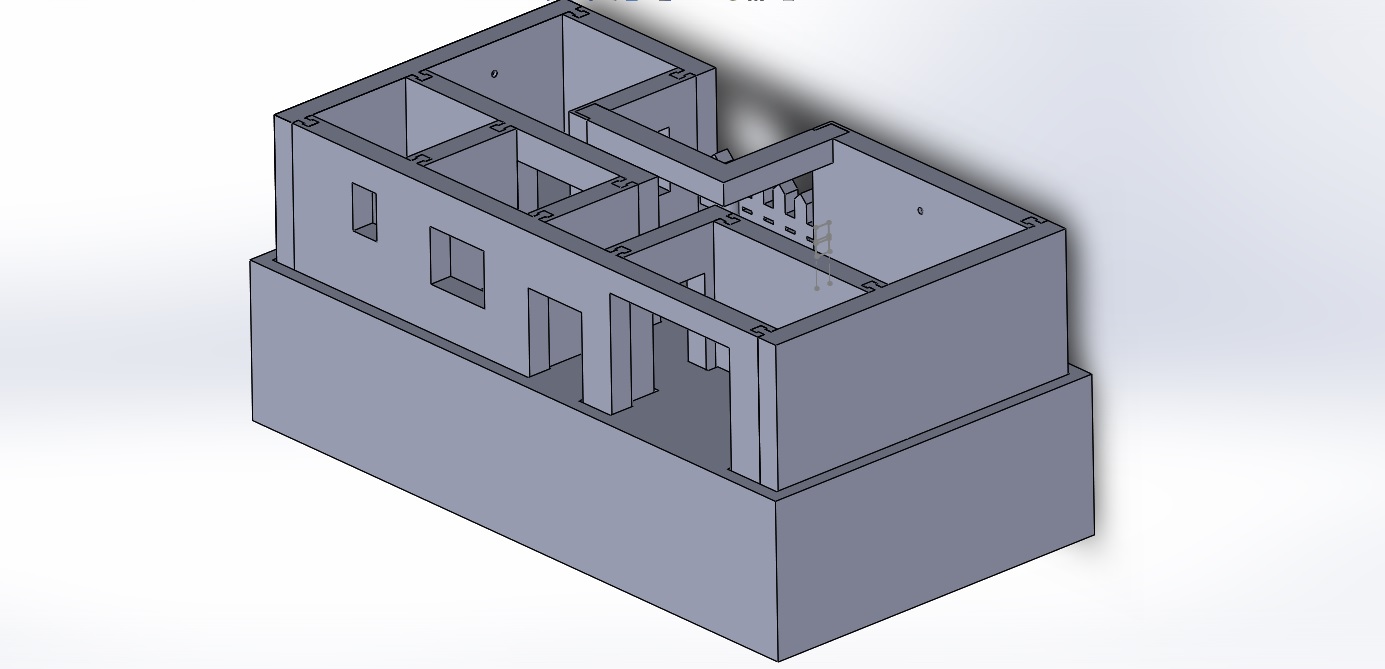
      Tout d’abord, notre idée était de réaliser la maison sur un logiciel de CAO (Conception Assistée par Ordinateur) puis de l’imprimer grâce aux imprimantes 3D de notre école. Voici le résultat de 60h de travail sur le logiciel SolidWorks :

      Notre maison réalisée en CAO

      Notre maison réalisée en CAO

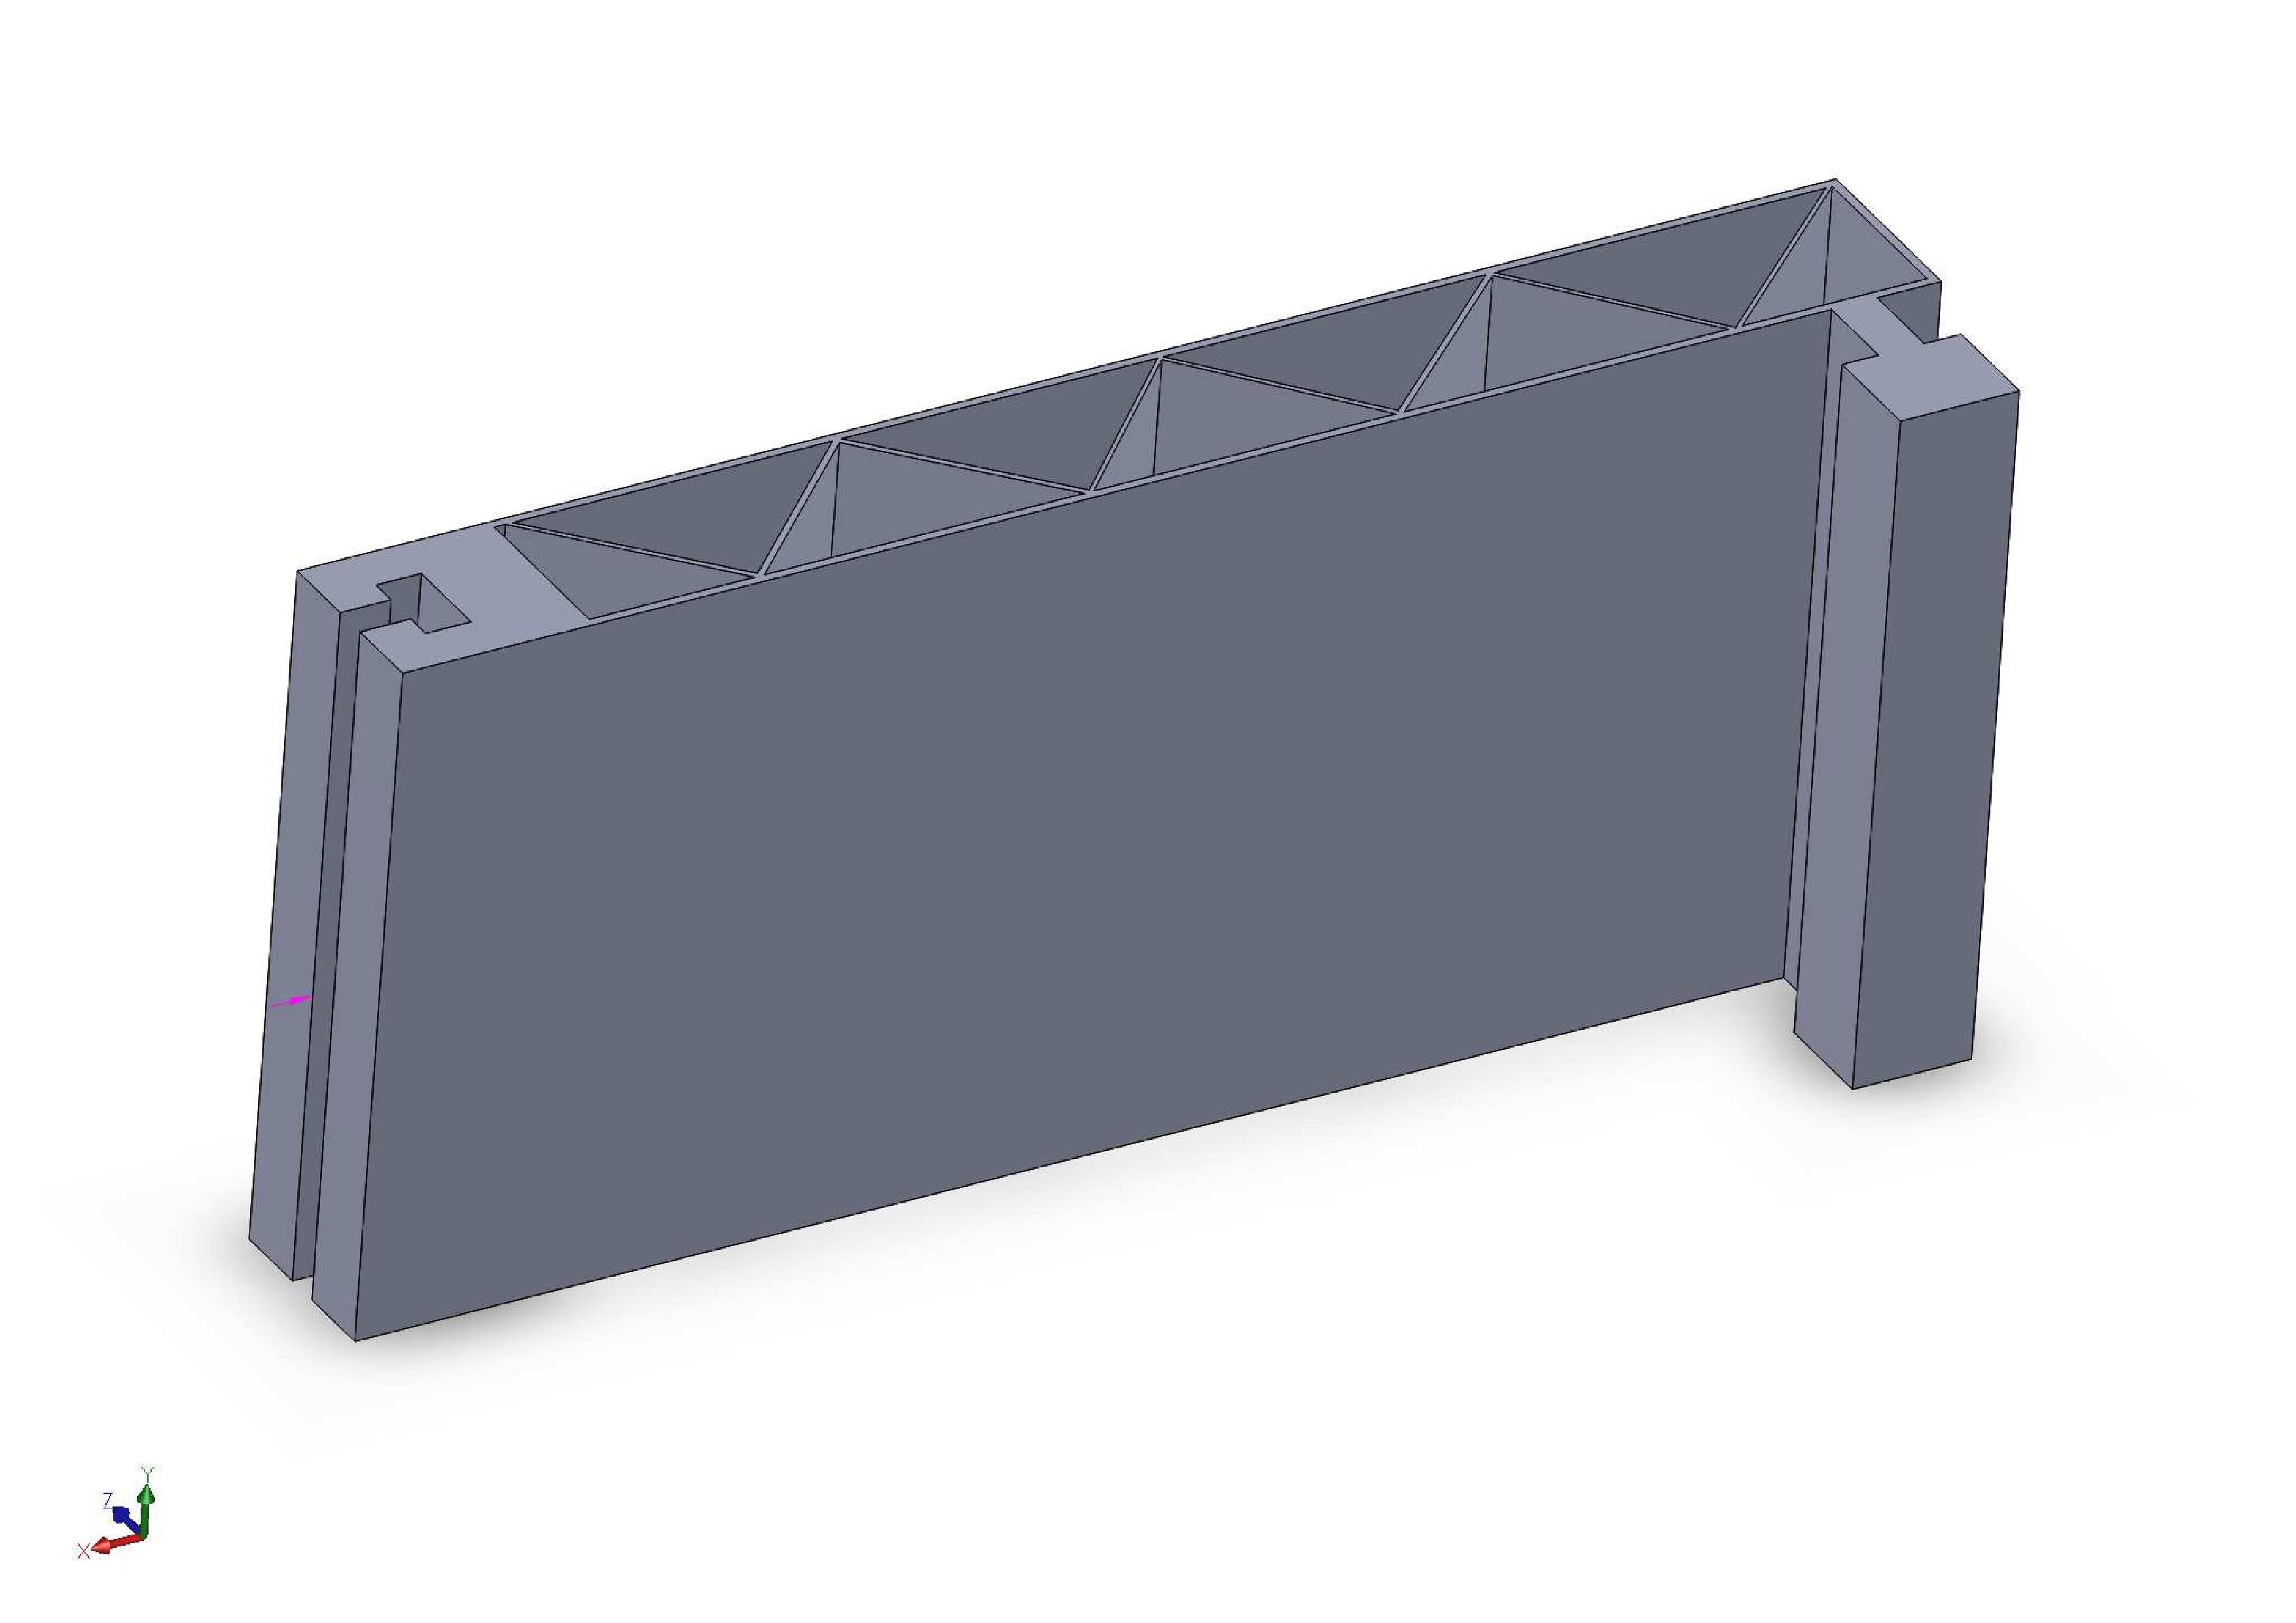
      Les murs ainsi que le socle de la maison devaient être imprimés séparément puis assemblés les uns avec les autres grâce à un système de fixation. L’intérieur des murs était quant à lui composé de “triangles” afin de solidifier le mur mais également de permettre le passage des fils électriques sans qu’ils se baladent partout dans la maquette.

      Portion d'un mur de la maison

      Portion d’un mur de la maison

      Après des problèmes d’impression 3D, nous avons décidé de changer du tout au tout, et de réaliser notre maison en bois, ce qui ne changerait rien a part l’intérieur des murs qui serait plein.
      Nous avons donc utiliser des planches de bois contreplaqué que nous avons découpé à la scie sauteuse puis assemblé pour réaliser notre maison. Les dimensions de la maison étant déjà fixées pour la maison à imprimer, nous avons donc repris les mêmes.

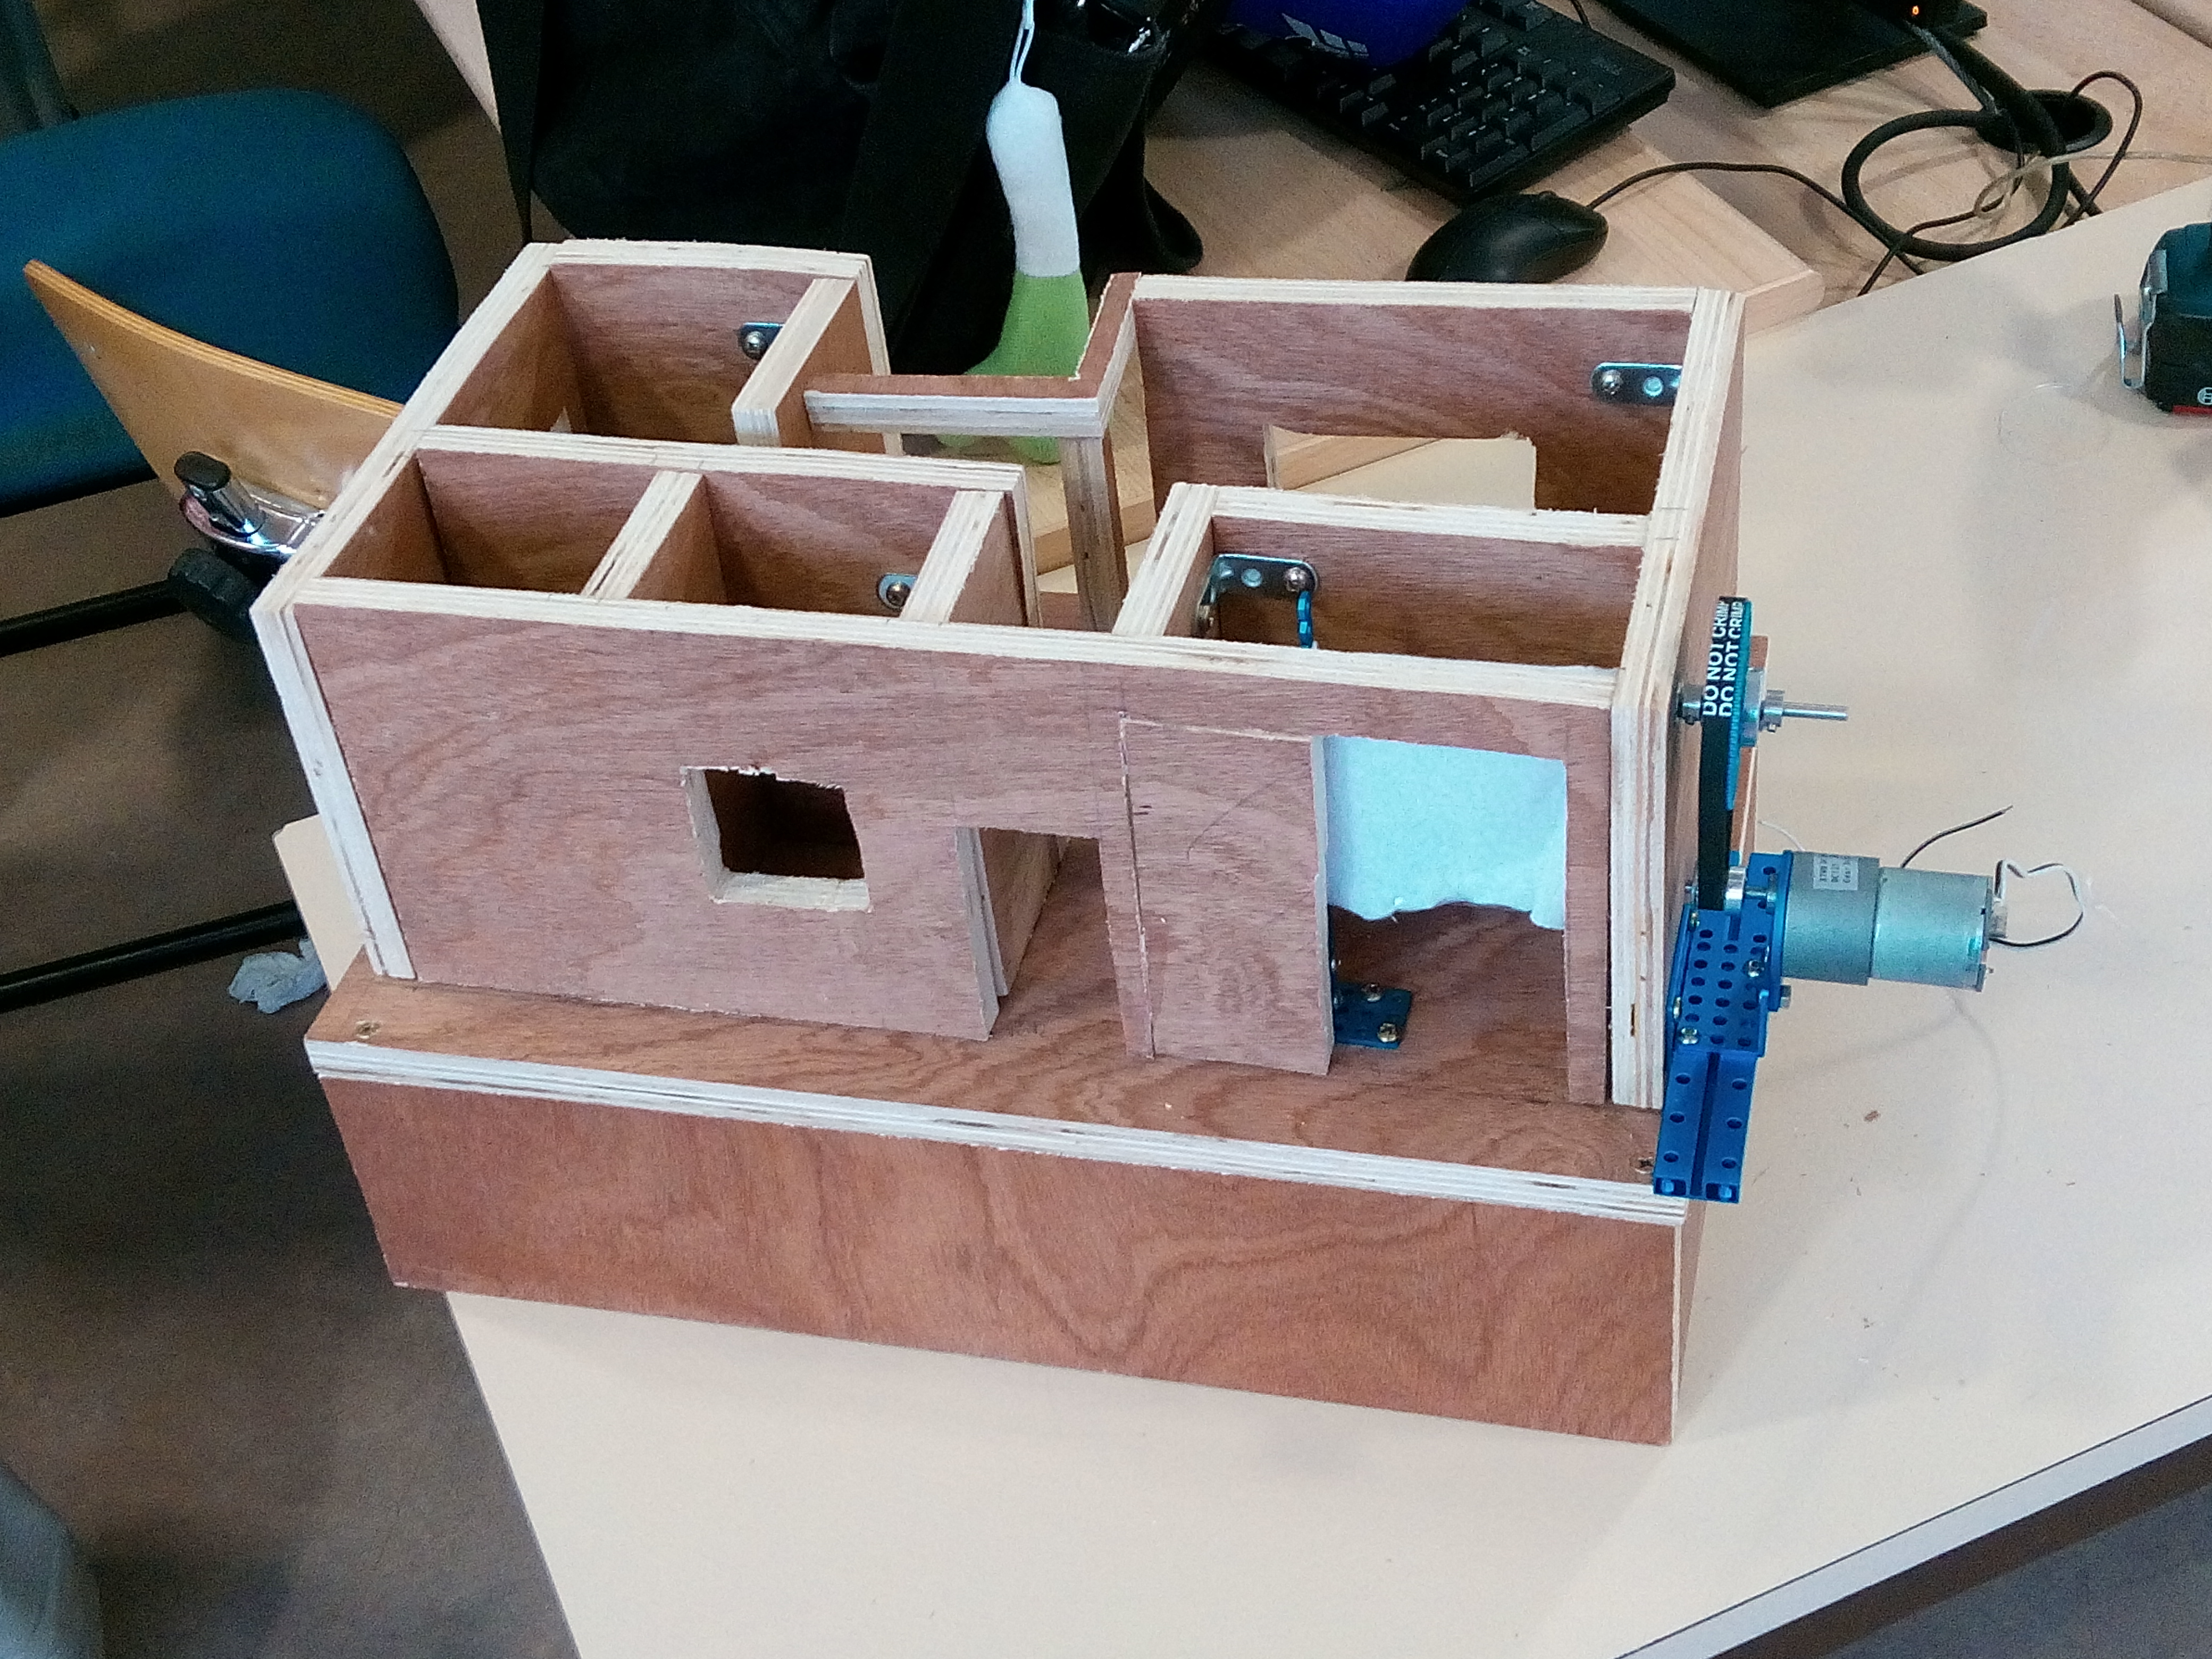
      Montage de notre maison en bois

      Montage de notre maison en bois

      En parallèle, la conception de la porte de garage automatique ainsi que la réalisation du schéma électrique ont été des tâches assez conséquentes.

      Réalisation de la porte de garage

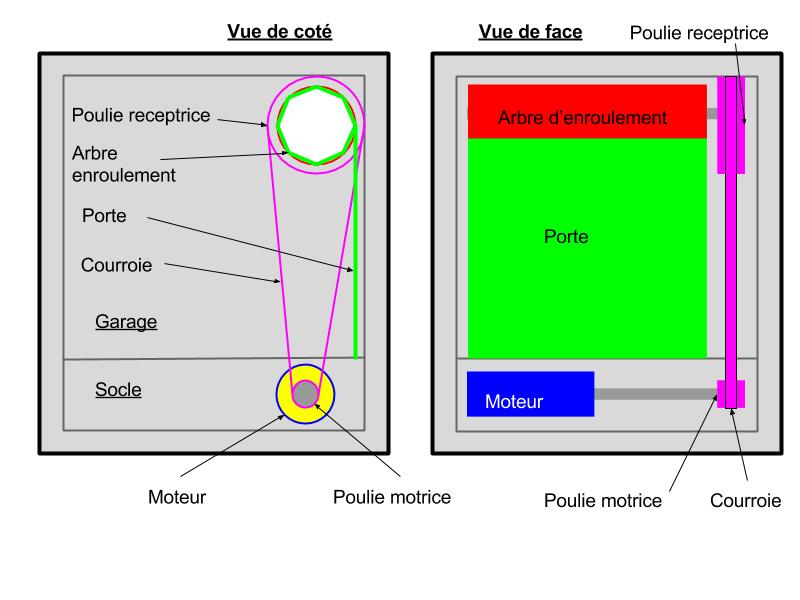
      Premièrement, la porte de garage a nécessité une réflexion sur le mode d’ouverture de la porte (porte à enroulement comme un volet roulant, porte glissante, porte à battant, …). La solution retenue fut celle de la porte à enroulement pour économiser l’espace.
      Pour la transmission entre le moteur et l’arbre autour duquel va s’enrouler nous avons utiliser un système poulies/courroie comme sur le schéma suivant :

      Schéma du fonctionnement de la porte de garage

      Schéma du fonctionnement de la porte de garage

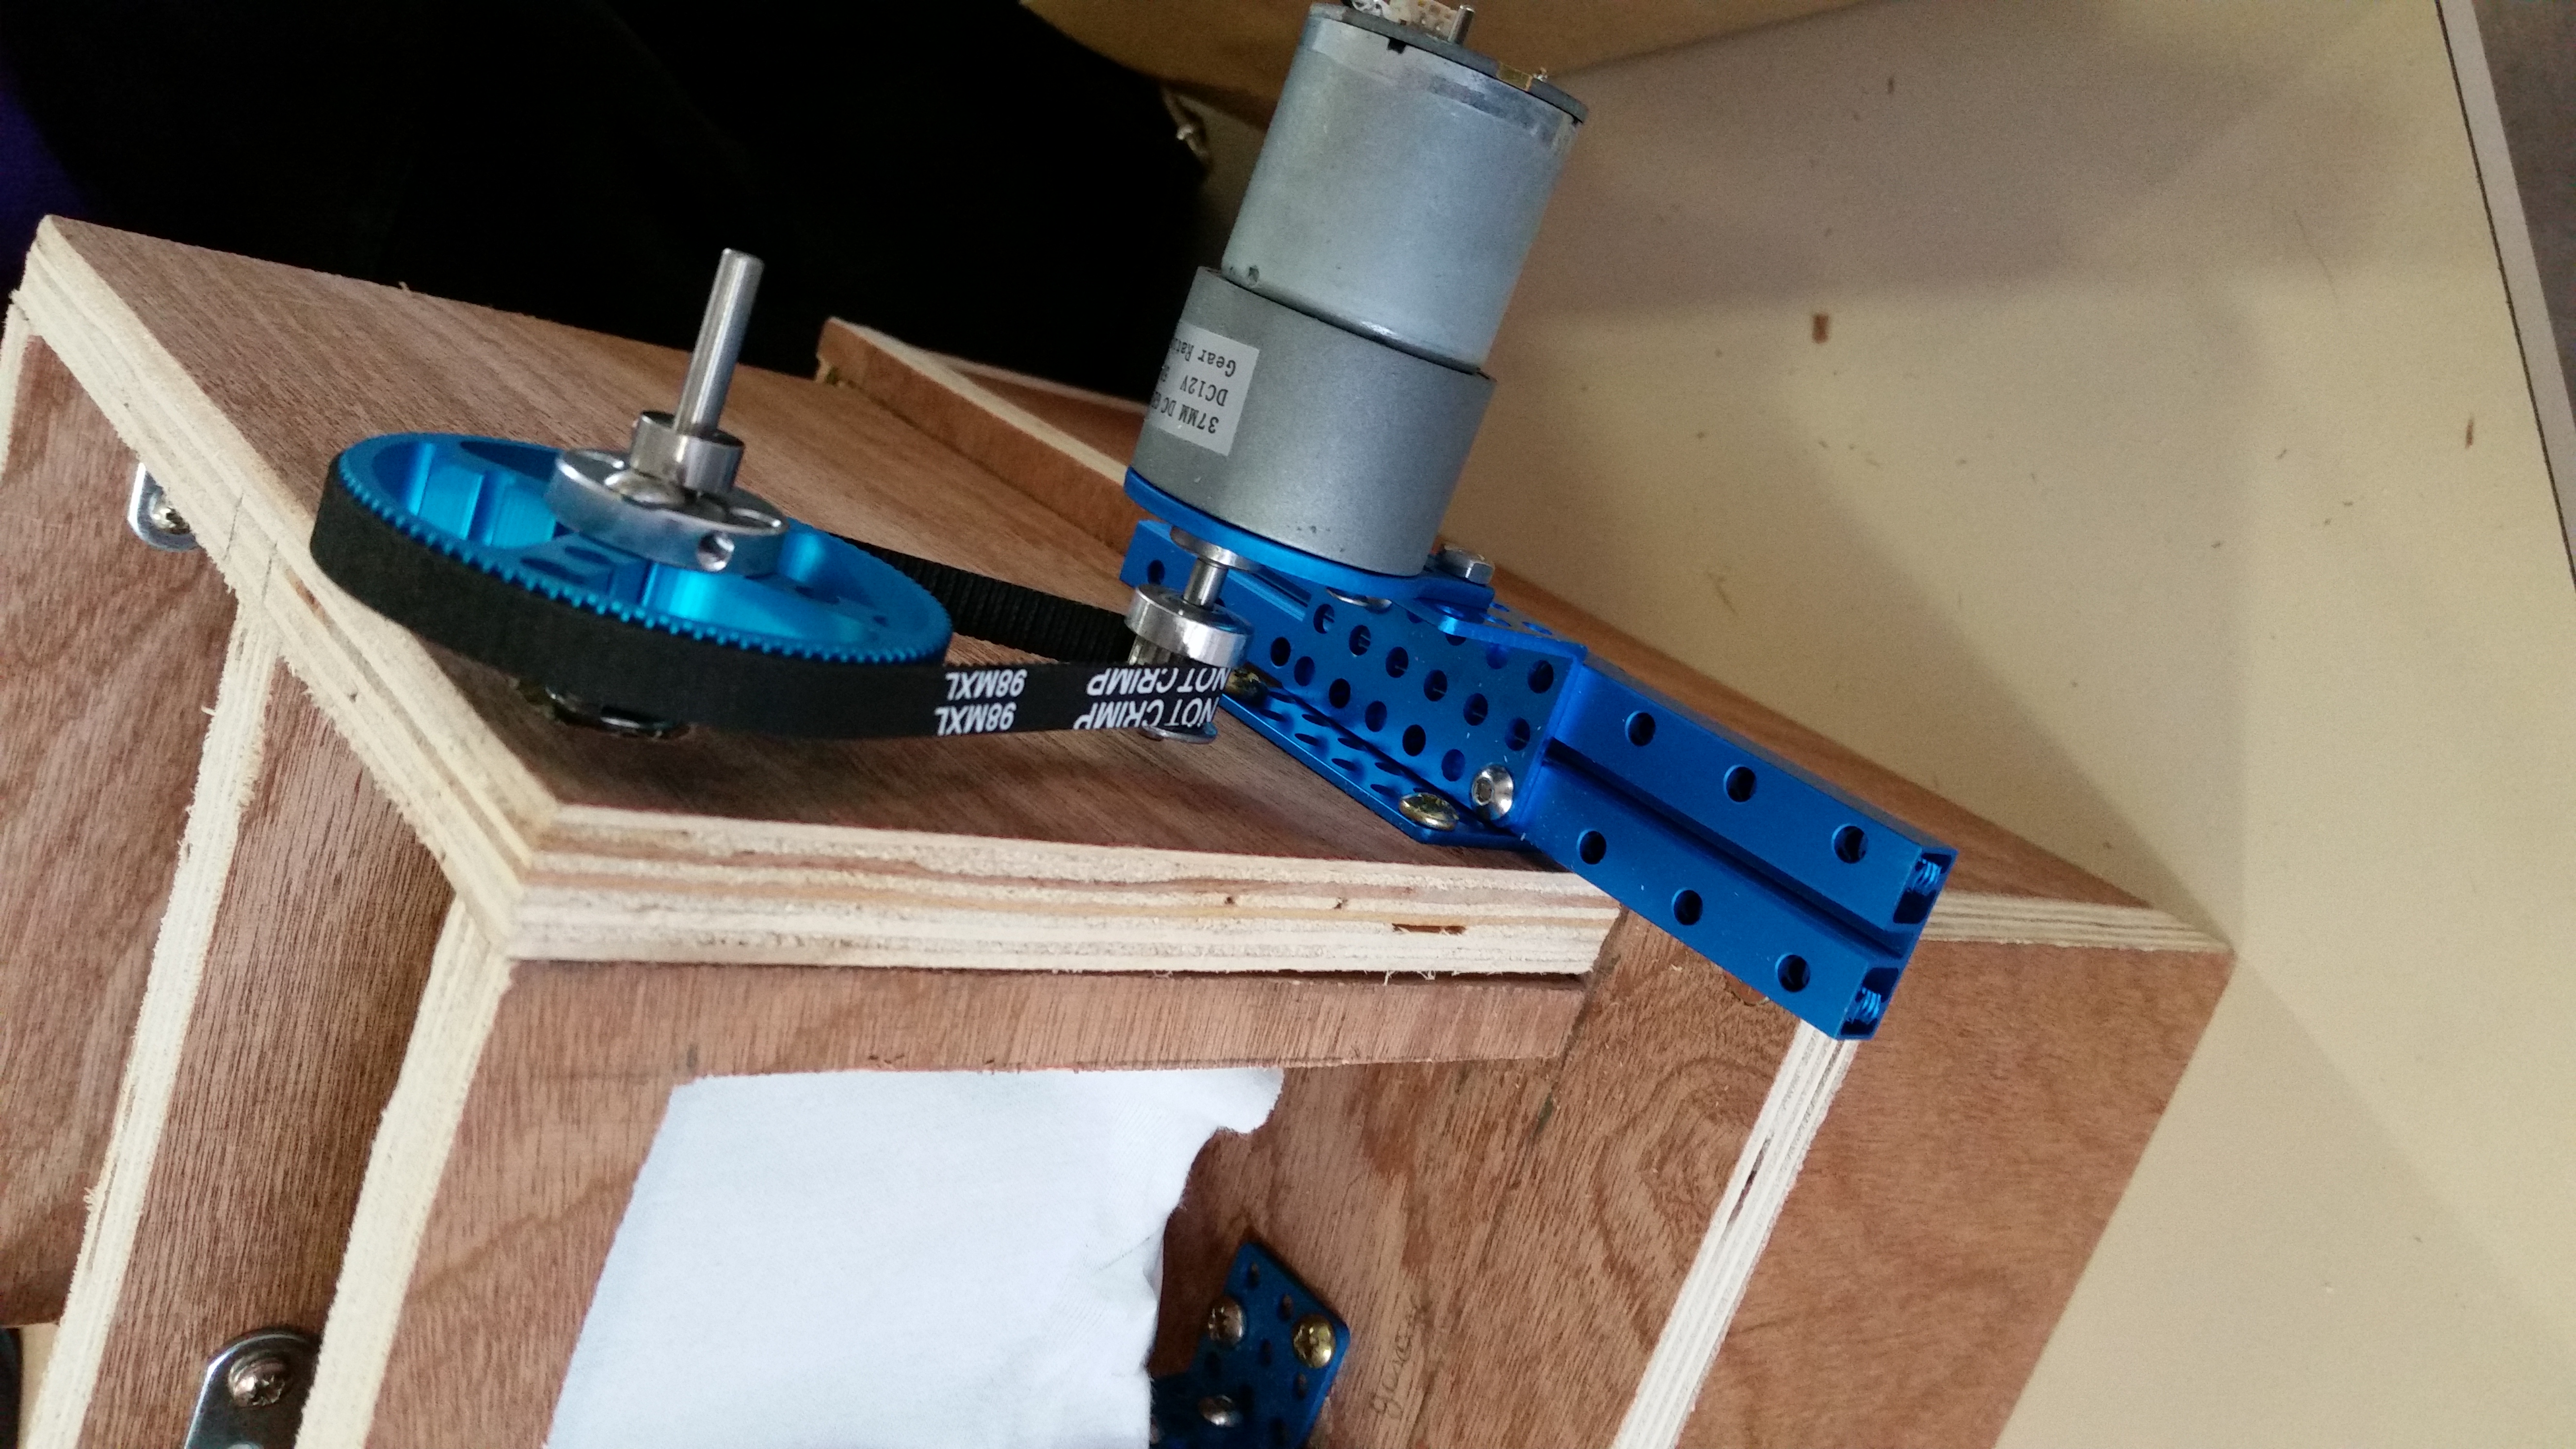
      Et voici le résultat final monté sur la maison :

      Montage moteur & transmission monté sur la maison

      Montage moteur & transmission monté sur la maison

      Partie électrique de la maison

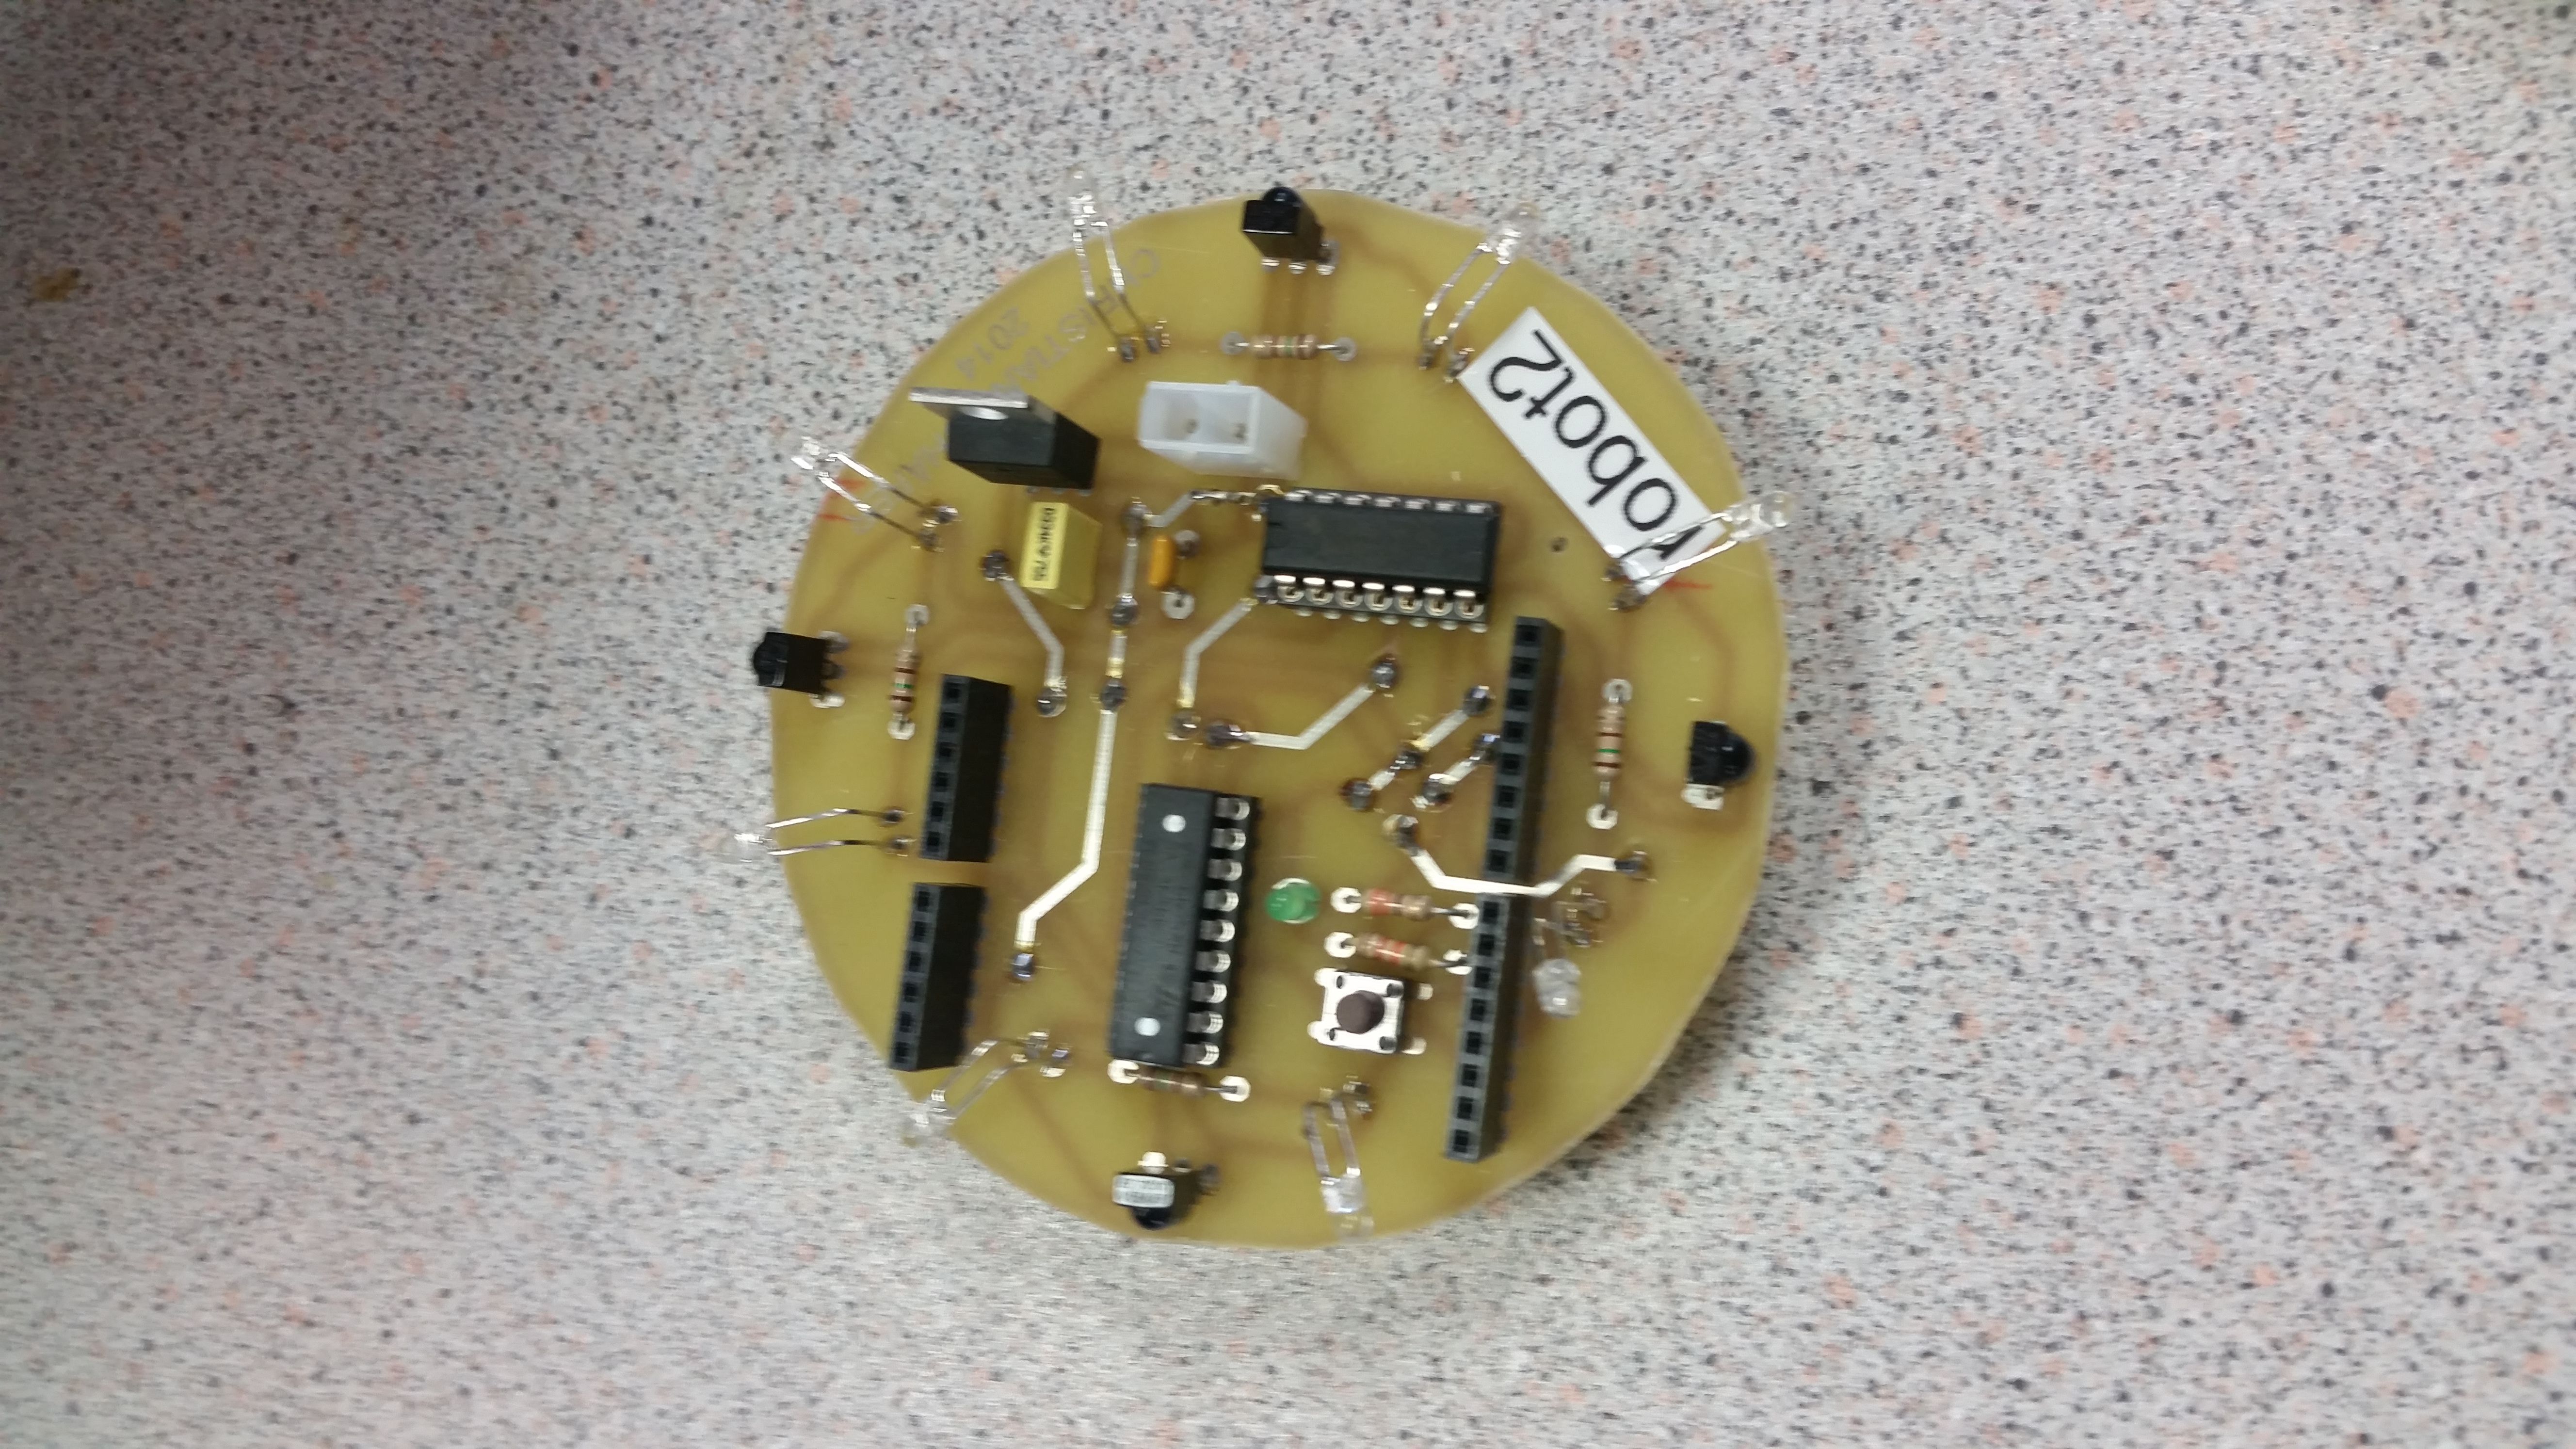
      Deuxièmement, le schéma électrique devait nous permettre d’alimenter les composants de la maison avec une tension suffisante et de contrôler le tout à partir de notre microcontrôleur grâce à un programme informatique. Il a fallu partir de zéro pour cette partie ce qui a plutôt compliqué la tâche même si de nombreuses choses existent déjà sur internet. La finalité est un circuit imprimé réalisé par une imprimante spéciale et intégré sur le microcontrôleur.

      Exemple de circuit imprimé réalisé par la machine

      Exemple de circuit imprimé réalisé par la machine

      Finalité du projet

      Finalement notre maison fut finie et il ne restait plus qu’à ajouter le circuit électrique ainsi que les différents composants (LEDs, capteurs, …). Même si il a été difficile de réaliser nos attentes du début de projet, nous sommes arrivés à une fin plutôt satisfaisante et avec une porte de garage fonctionnelle malgré le fait qu’elle ne soit symbolisée que par un morceau de tissu.

      Rendu final de notre maison

      Rendu final de notre maison

      Nous tenons à remercier notre encadrant de projet Mr. LAGRANGE ainsi que l’électronicien de l’école Mr. BOULJROUFI.

      Pierre HESLON, Mickaël MENEUX, Antoine GODOF & Aymerick LOUBER

      Projet jeu vidéo interactif

      Nous sommes un groupe de trois étudiants et dans le cadre de la 2ème année du cycle préparatoire de l’IstiA, nous avons dû choisir un sujet parmi ceux proposés pour notre projet tuteuré.
      Étant intéressés par le côté programmation informatique, notre choix s’est naturellement porté vers le projet nommé « Développement d’un jeu vidéo interactif simple » (et puis on aime bien jouer aussi).

      Ok , c’est bien beau tout ça, mais c’est quoi un « jeu vidéo interactif simple » ?

      Le concept n’est pas compliqué : on prend un jeu vidéo simple, simple dans le sens facile à comprendre et rapide (une partie peut durer quelques minutes pas plus). Et au lieu d’avoir une manette ou un clavier/souris pour contrôler, on utilise le principe de la kinnect ou de la wii c’est à dire que c’est un mouvement de notre corps qui va provoquer un effet dans le jeu. En gros quand on bouge : on joue et comme tout est basé sur la simplicité pas besoin de breakdance, juste quelques mouvements de bras ou quelques pas suffiront.

      Ouais, on a compris le principe, mais t’as pas quelques exemples à nous proposer ?

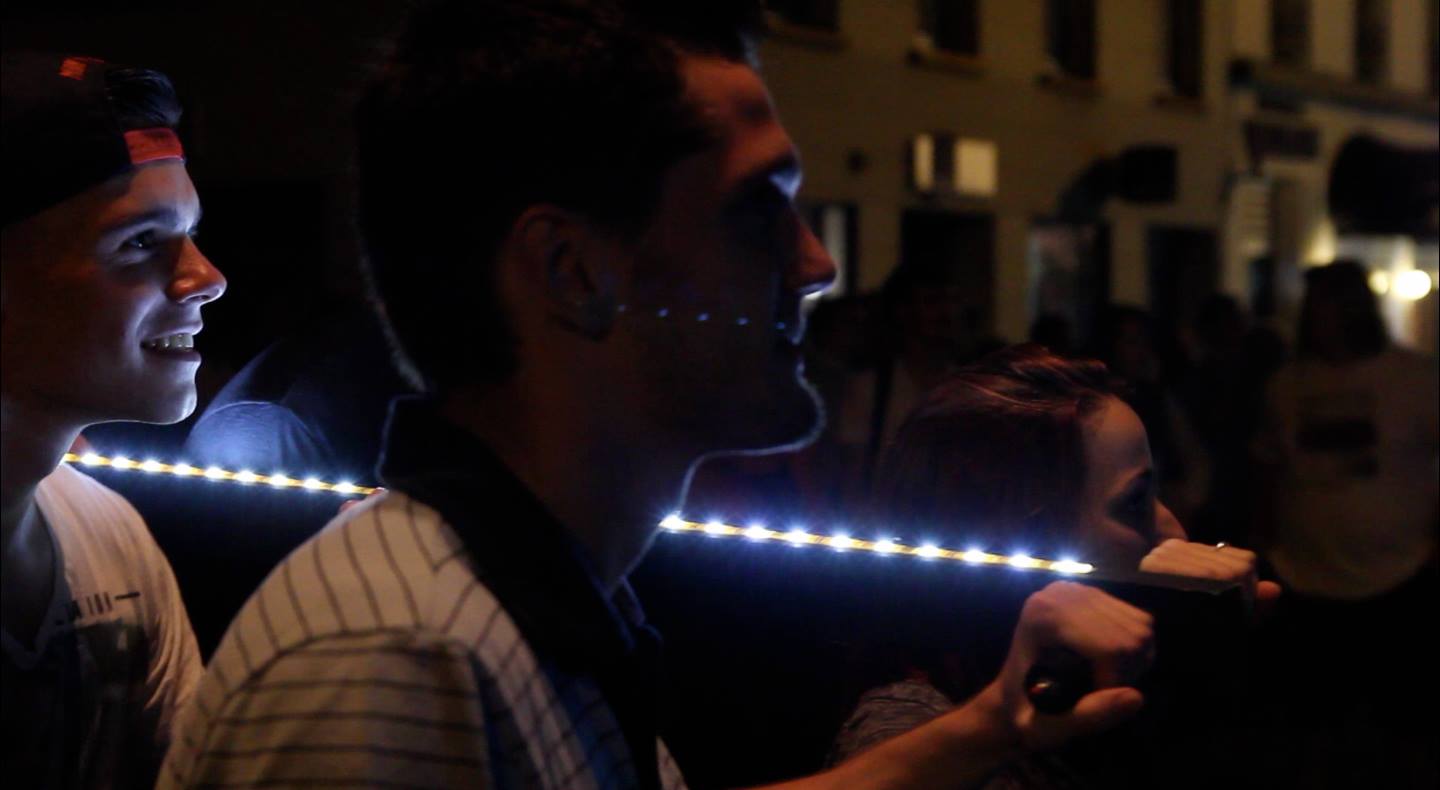
      L’association Battle Interactive propose des animations à base de jeux interactifs pour foules lors de soirées ou autres événements.

      Exemple de jeux interactifs

      Source : http://www.battleinteractive.fr/

      On peut observer dans cette vidéo des jeux comme un pong ou un casse brique mais la façon de jouer n’est pas ordinaire. Pour le pong par exemple on voit des groupes de personnes, portant une barre, avancer et reculer. En se déplaçant, la barre du pong bouge également : elle suit le mouvement du groupe de personnes. Le jeu est simple, rapide et amusant tout de même.

      Il existe bien sûr des multitudes de jeux possibles et avec plein de différents mouvements possibles pour jouer. Libre à votre imagination de les inventer.

      Cool, et votre projet dans tout ça ?

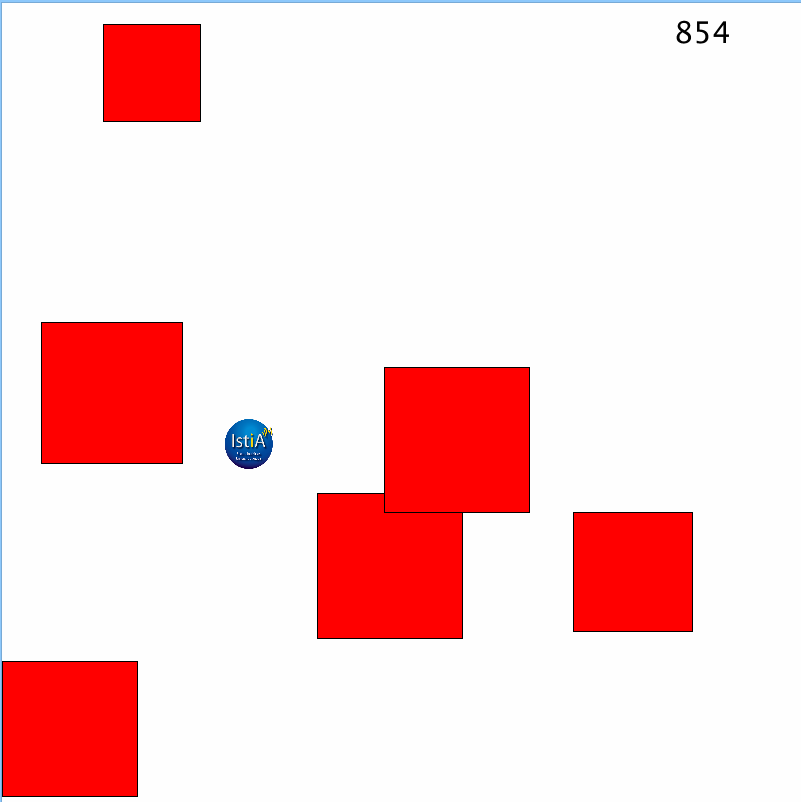
      Dans notre jeu, on joue une petite boule et le but est d’éviter des carrés qui se baladent sur l’écran et rebondissent sur les côtés, plus on reste en vie plus le nombre de carrés grandit.

      Oui c'est un peu sobre, même pas très joli.

      Oui c’est un peu sobre, même pas très joli.

      La petite boule bouge non pas avec la souris ou avec les flèches directionnelles mais comme dans la photo ci dessous grâce à un mélange de cerceau et de polystyrène. Le but étant de tenir le cerceau/polystyrène (à plusieurs) et selon l’inclinaison qu’on lui donne par rapport à l’horizontale, la petite boule se déplace.

      Pas très esthétique mais ça fonctionne et c'est fun en plus !

      Pas très esthétique mais ça fonctionne et c’est fun en plus !

      Le jeu à été programmé sous processing. Le capteur utilisé pour actualiser la position dans le jeu grâce aux mouvements est un accéléromètre. Deux cartes arduinos communicant sans fil grâce à un module radio 434MHz ont été utilisées pour récupérer les données du capteur et les transmettre à l’ordinateur.

      Nono le robot des portes ouvertes

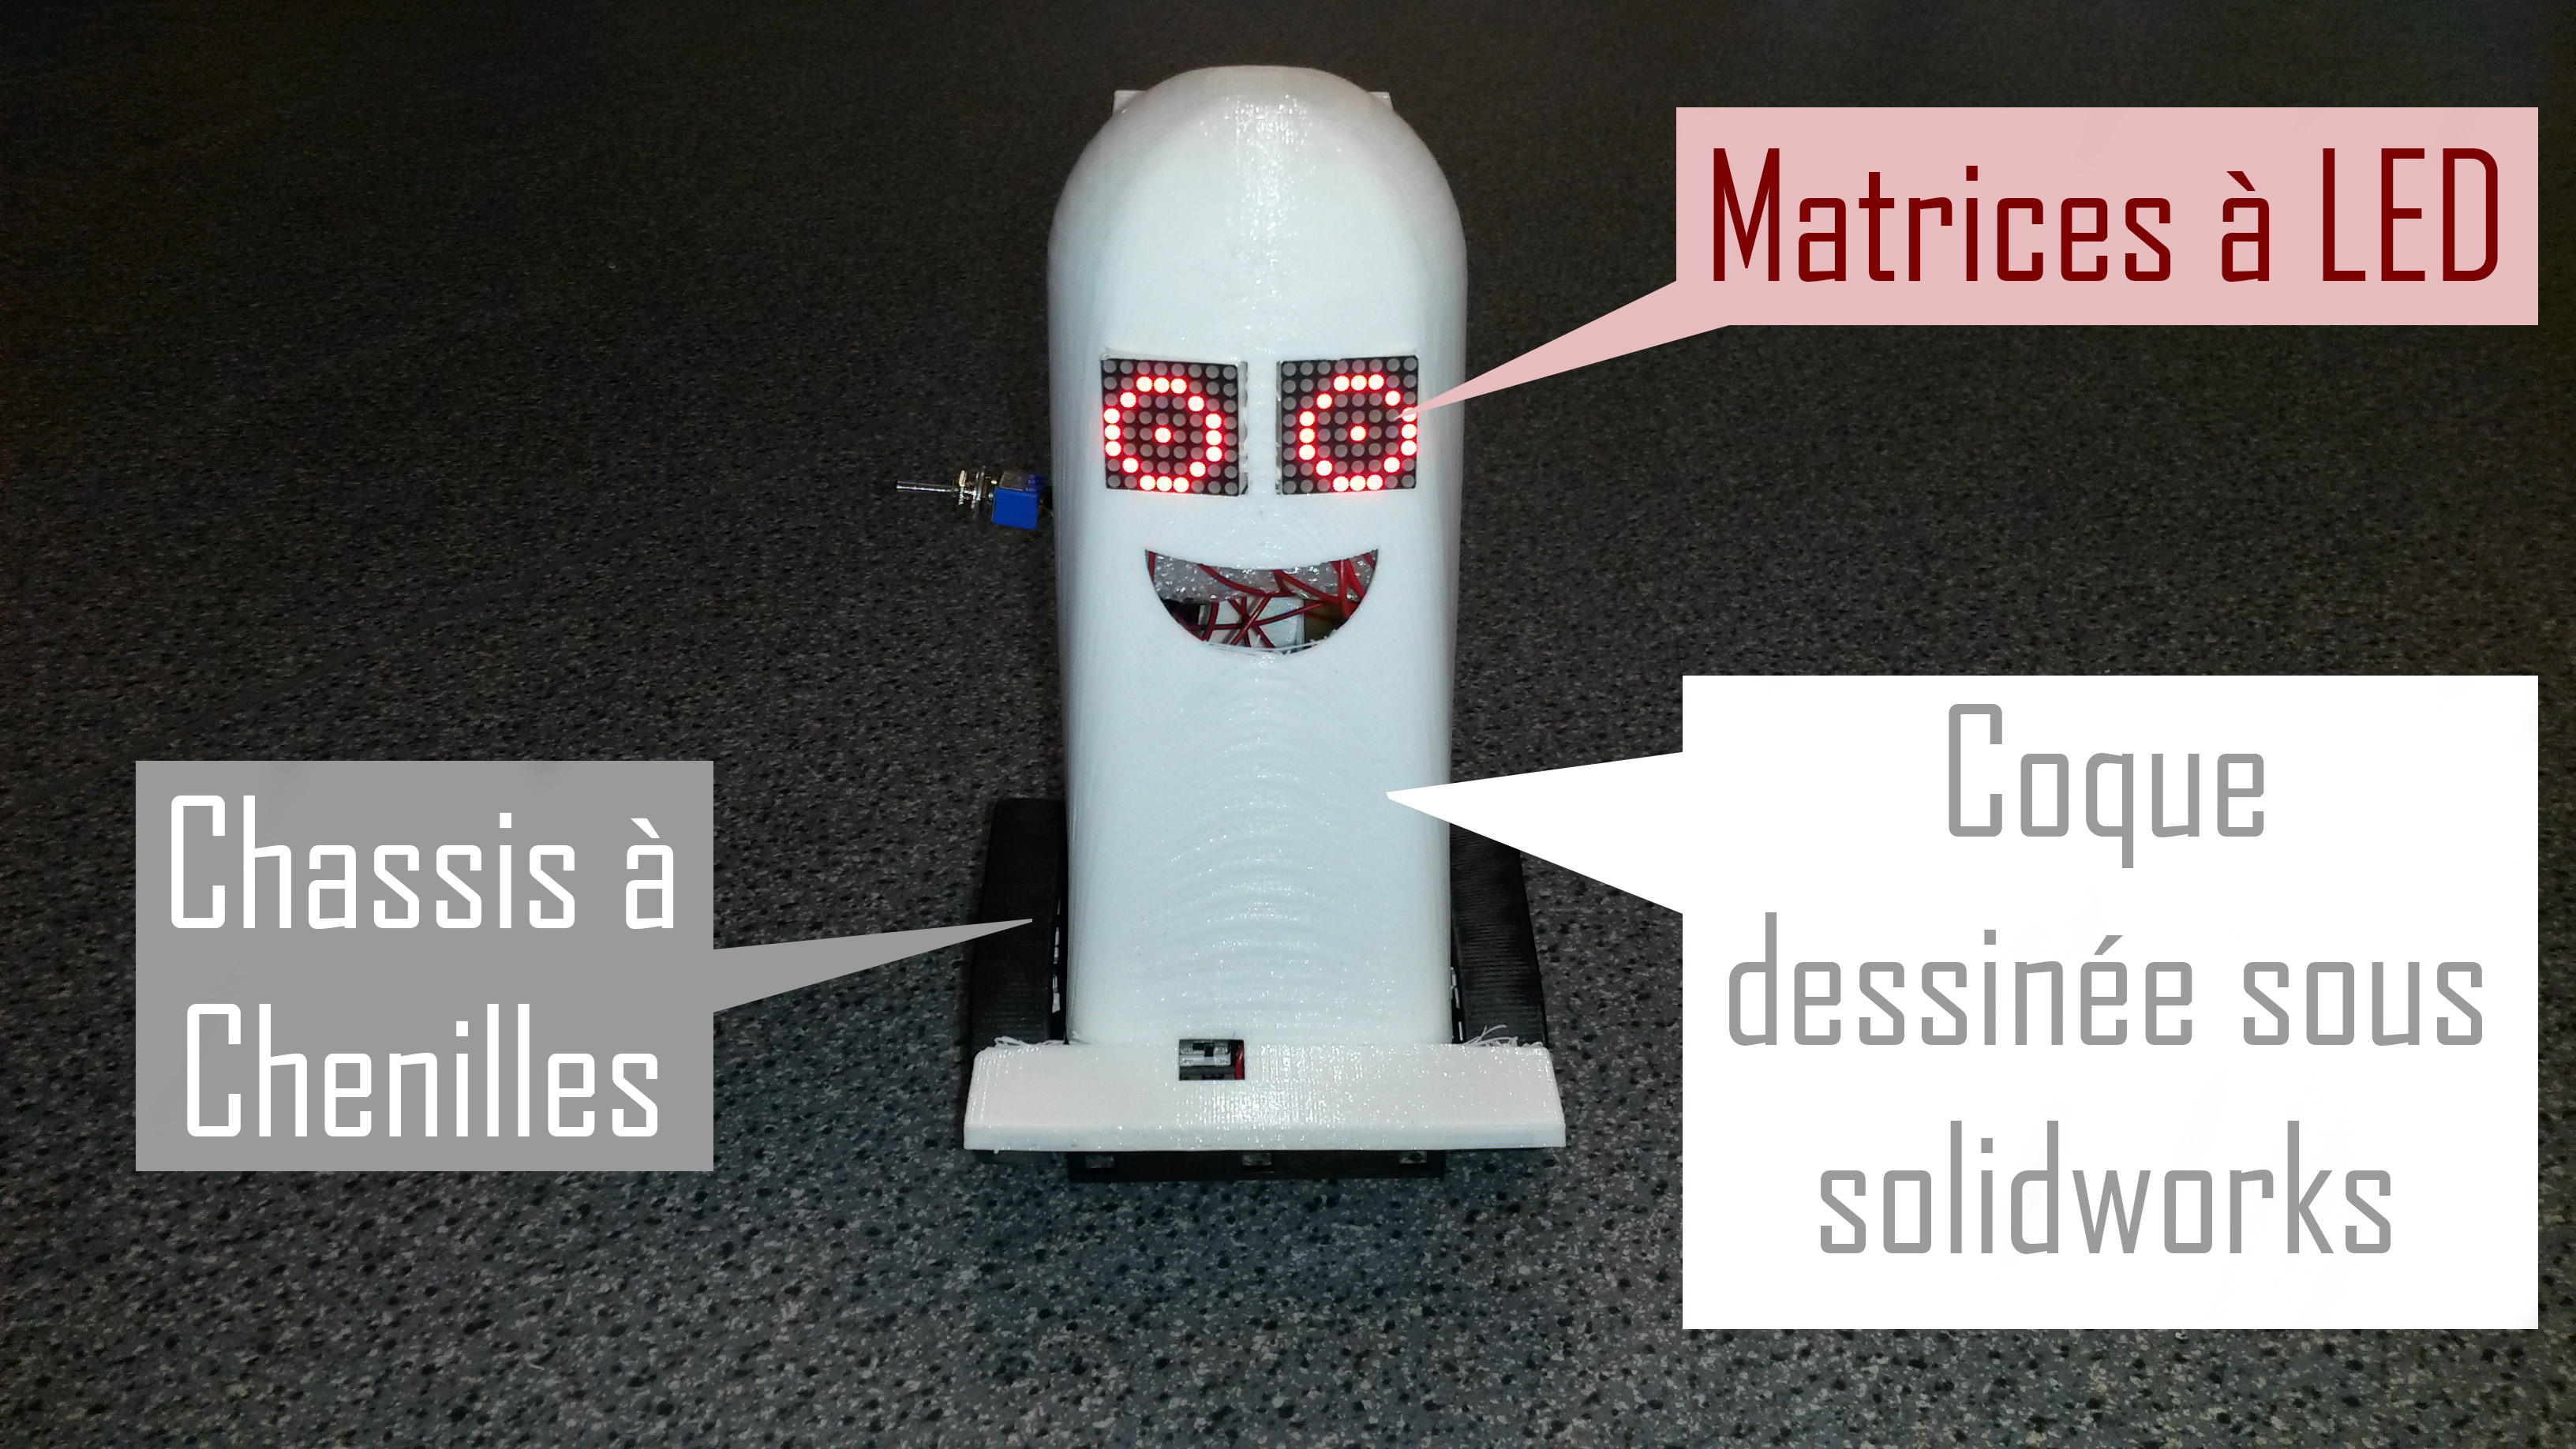
      Nono le robot, tel est son nom ! Après 4 mois de durs labeurs il est enfin là ! Ce robot aura nécessité les compétences de 3 étudiants en cycle préparatoire de l’ISTIA.  Mêlant des notions de cours telles que l’automatique, l’électricité, et l’innovation. Tout ceci intervient dans le cadre du projet robot portes-ouvertes. Nous l’avons pensé ensemble, préparé ses composants séparément pour ensuite penser à l’assemblage ensemble. Edouard CURE était chargé de monter ce qui allait être les « jambes » de Nono. Félix DELAUNAY et moi-même Aymerick LOUBER  allions nous atteler à préparer les « yeux »  de ce petit automate. Pour être plus précis Félix s’occupait d’une matrice à LED qui doit afficher des yeux et faire défiler le nom de notre école : ISTIA. Pour ma part je faisais tout ce qui était autour des capteurs infrarouges qui doivent permettre au robot de détecter le vide afin qu’il ne tombe pas de la table où il se déplacera. Pour ce qui est de son cerveau, nous avions choisi une carte Arduino Uno.

      20150624_145101

      Côté programmation les instructions sont simples : Nono continue d’avancer tant qu’il est sur la table. Si ses capteurs détectent du vide il recule et fait demi-tour. La fonction forw() permet d’avancer et forward() fait accélérer le tout tant qu’il n’y a pas de vide . Une fois le vide rencontré la fonction stopped() arrête le robot puis back() et backward() font reculer. Enfin  accelerationright()  et fadeinright() permettent la rotation vers la droite.

      Le robot continue ainsi tant qu’il est allumé.