Projet PEIP 2 : Construction d’un Zeppelin en LEGO EV3

Bienvenue sur notre blog dédié à notre projet de deuxième année à Polytech Angers ! Cette année, nous avons eu l’opportunité de travailler sur un projet passionnant : la conception et la réalisation d’un Zeppelin entièrement construit avec des LEGO Technic et contrôlé par une manette de PS4 via un boîtier LEGO EV3. Nous allons vous raconter ici notre aventure, les défis que nous avons rencontrés et les solutions innovantes que nous avons trouvées.
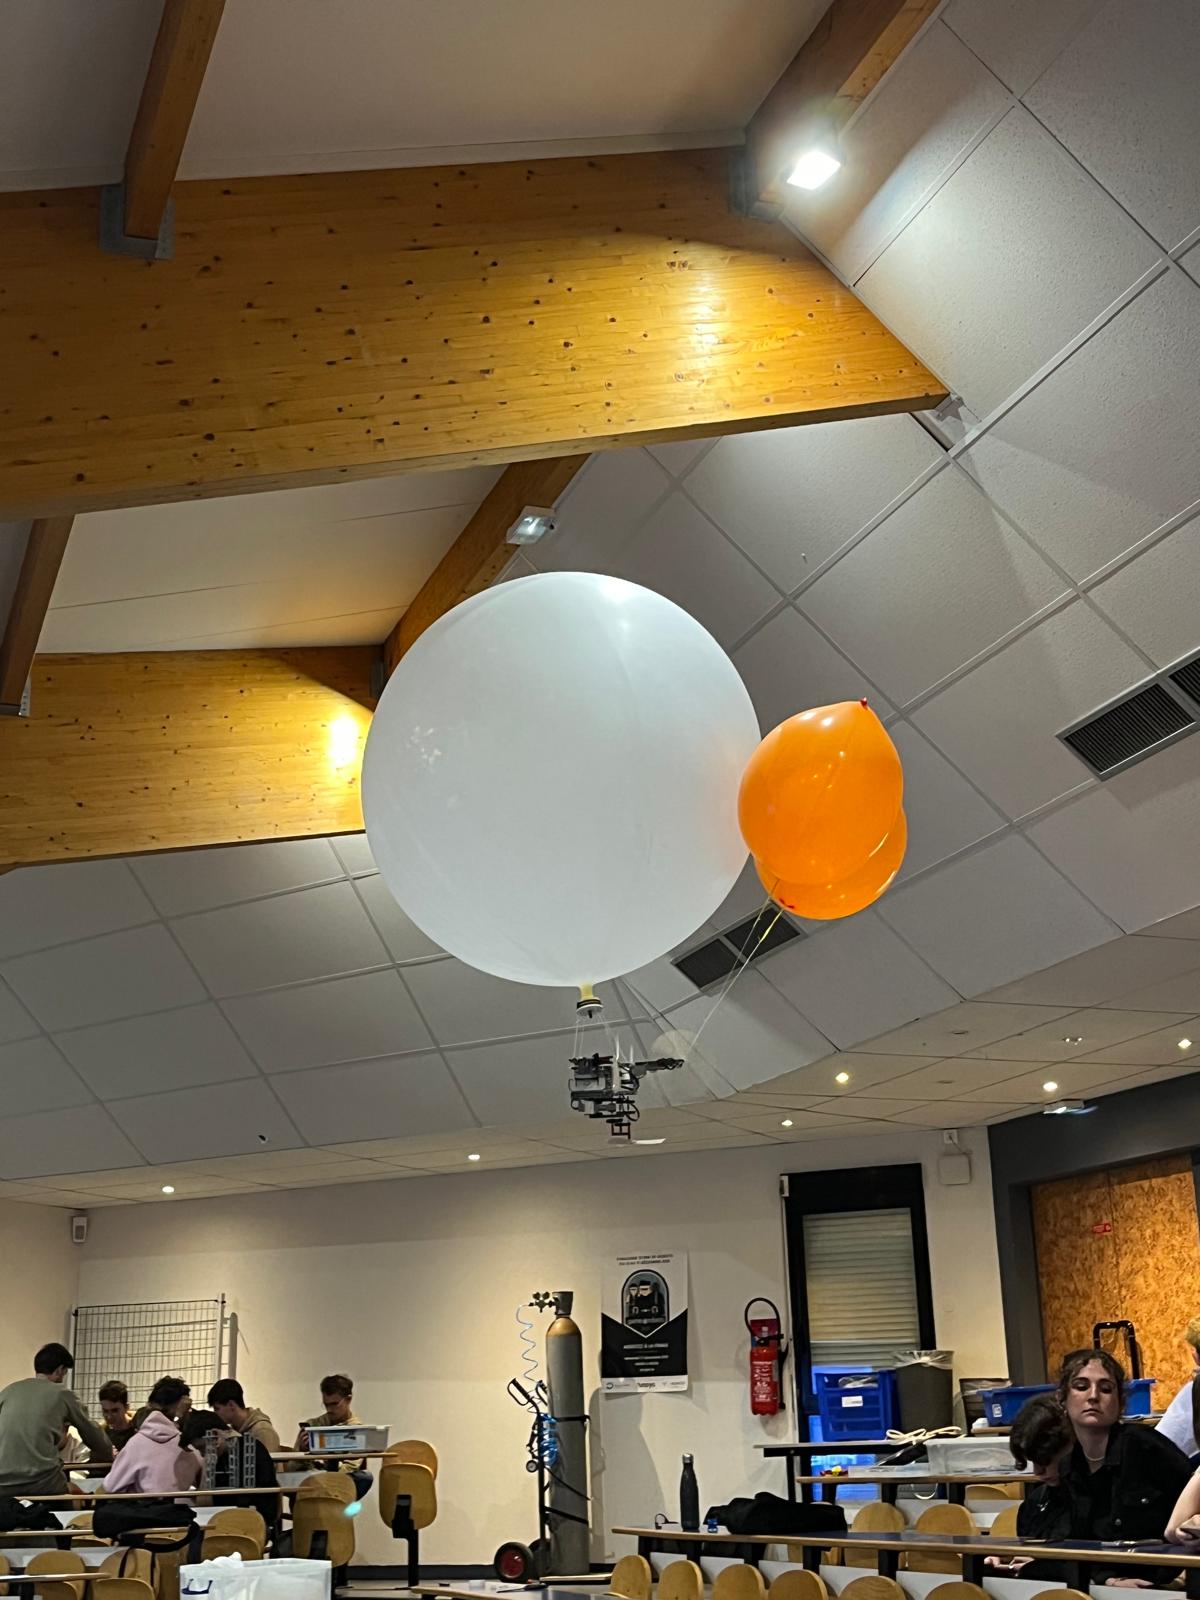
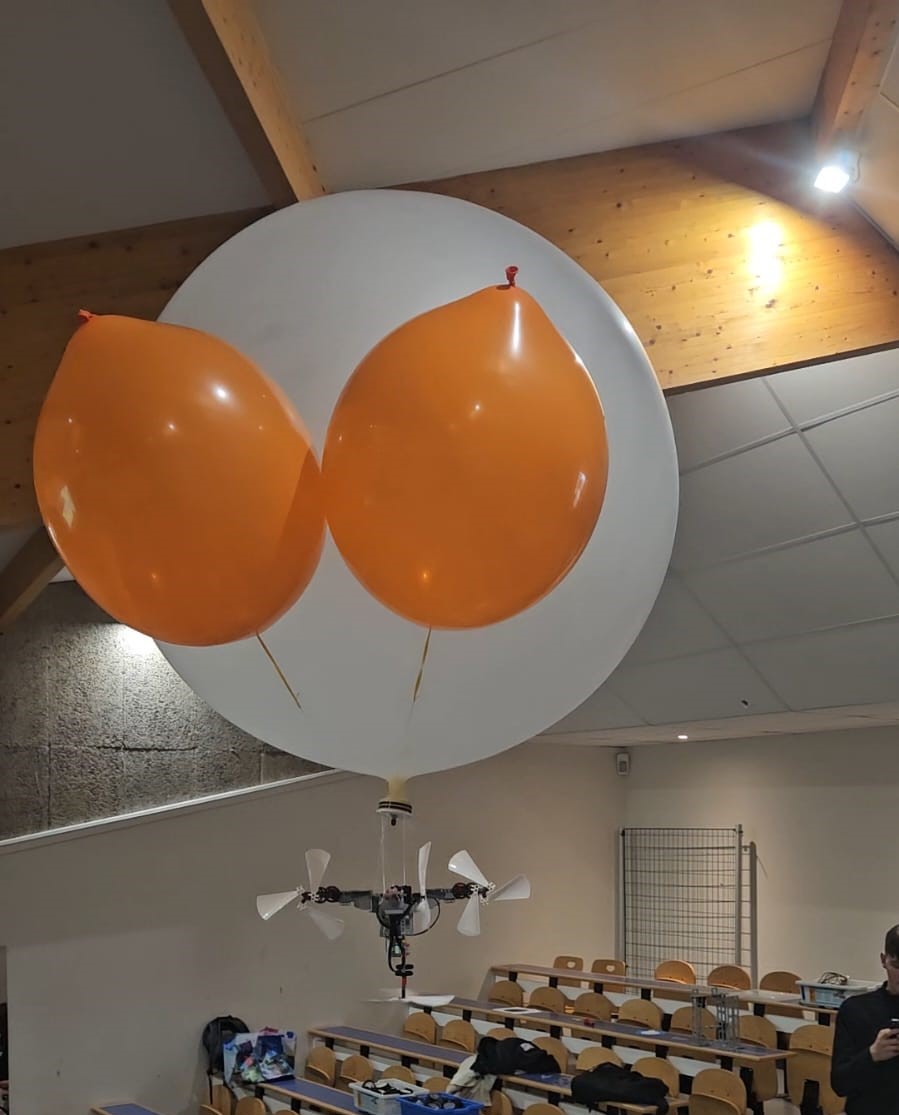
Photo du Zeppelin en vol le jour des présentations des projets des PEIP2

Contexte et Présentation du projet

Lors de notre dernière année de classe préparatoire à Polytech Angers, nous devons réaliser un projet pendant notre dernier semestre. Nous disposons de 100 heures pour concevoir et réaliser le projet que nous avons choisi. Il y avait un grand nombre de projets proposés par les professeurs de l’école. En examinant les divers projets proposés, nous avons été particulièrement attirés par l’idée de faire voler une structure. Ainsi, nous avons décidé de concevoir un Zeppelin en LEGO Technic, contrôlé à distance via Bluetooth par une manette de PS4. Le cahier des charges de notre projet comprenait :

  • Un mécanisme de flottaison : Rechercher et trouver le moyen le plus adéquat pour faire flotter la structure.
  • Système de propulsion : Concevoir et intégrer un système de propulsion permettant de contrôler la direction, la vitesse et l’altitude de la structure.
  • Contrôle à distance : Connecter une manette via Bluetooth pour piloter le Zeppelin.
  • Sécurité et Fiabilité : Assurer la sécurité en étudiant les risques possibles liés au système de propulsion, au système de flottaison, ou à tout autre élément extérieur.

Fonctionnement simplifié de notre zeppelin
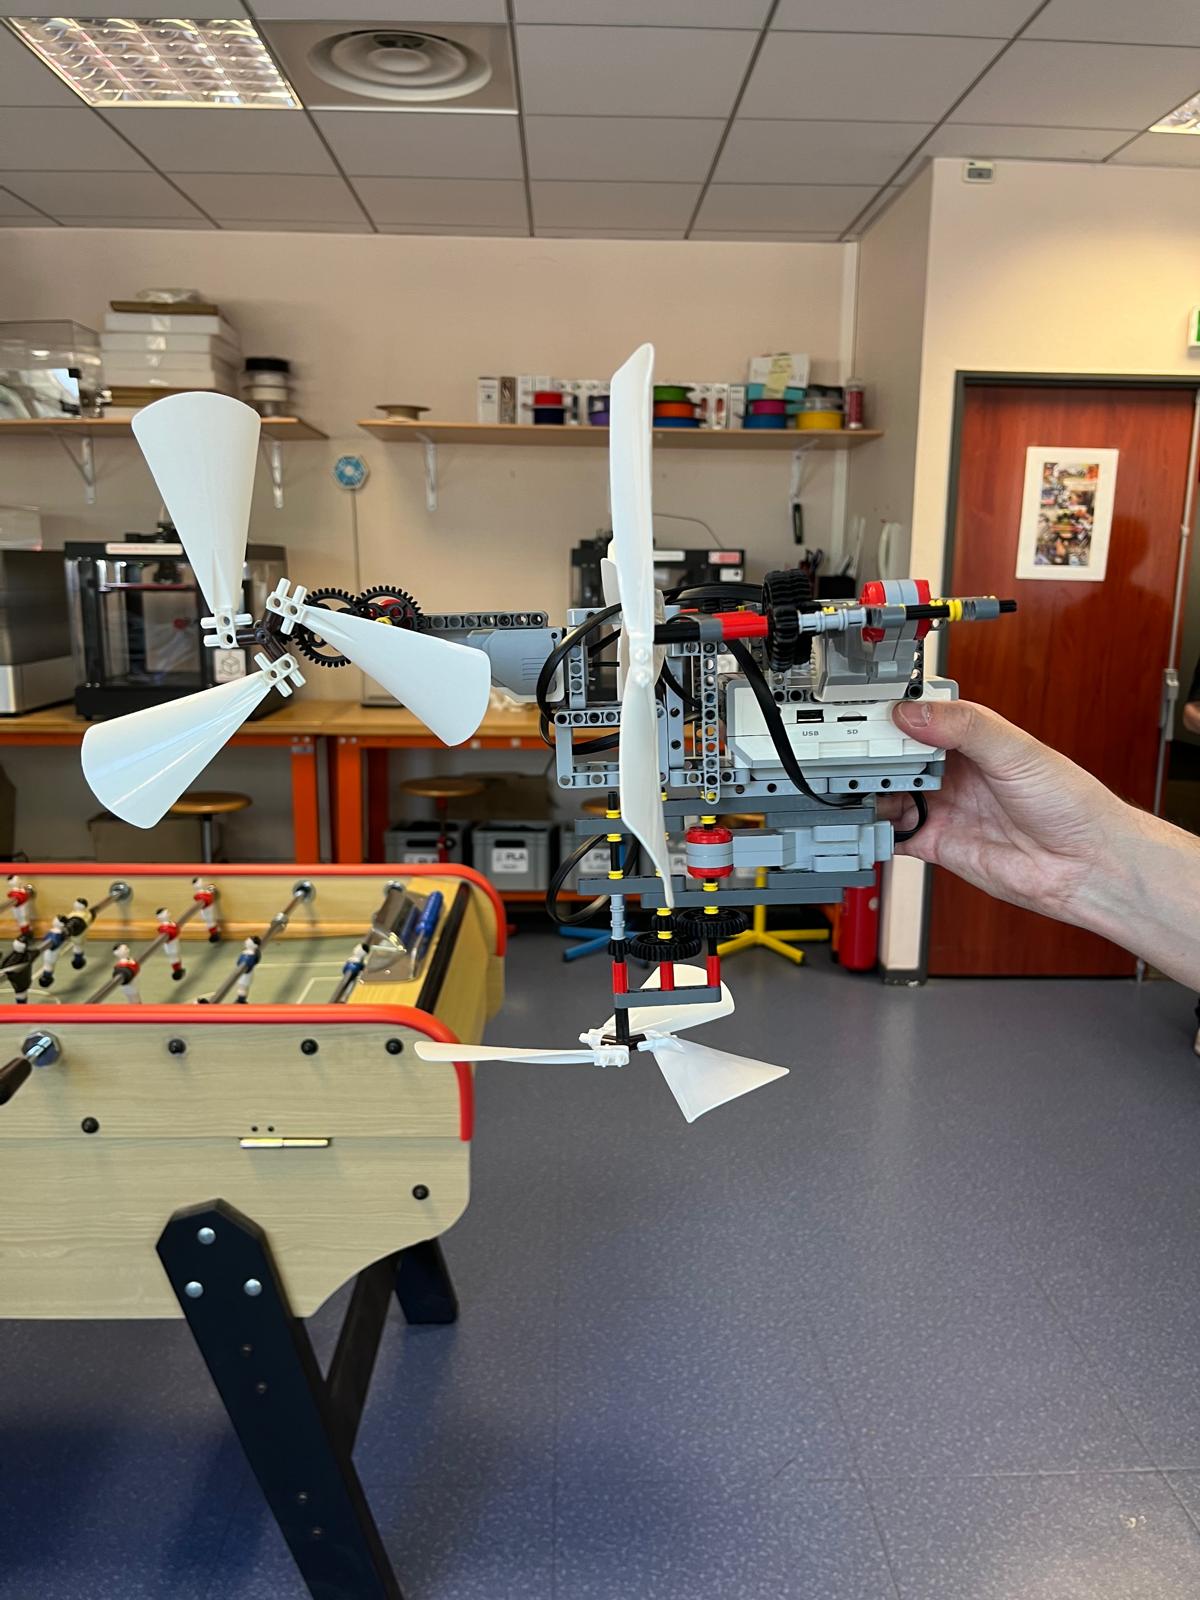
structure finale du projet

Nous avons conçu une structure ergonomique et légère autour du boîtier EV3, en veillant à équilibrer la masse pour faciliter le contrôle du Zeppelin, avec quatre hélices identiques : une hélice pour contrôler l’altitude (l’hélice située en dessous de la structure), deux pour avancer (de chaque côté du boîtier), et une pour stabiliser et tourner (à l’arrière de la même manière qu’un hélicoptère). ‎‎‎‎‎‎‎‎‎‎‎‎‎‎‎‎‎‎‎ ‎‎Nous avons testé différentes hélices et opté pour des pales d’éoliennes LEGO, qui nous ont semblées être les plus efficaces. ‎
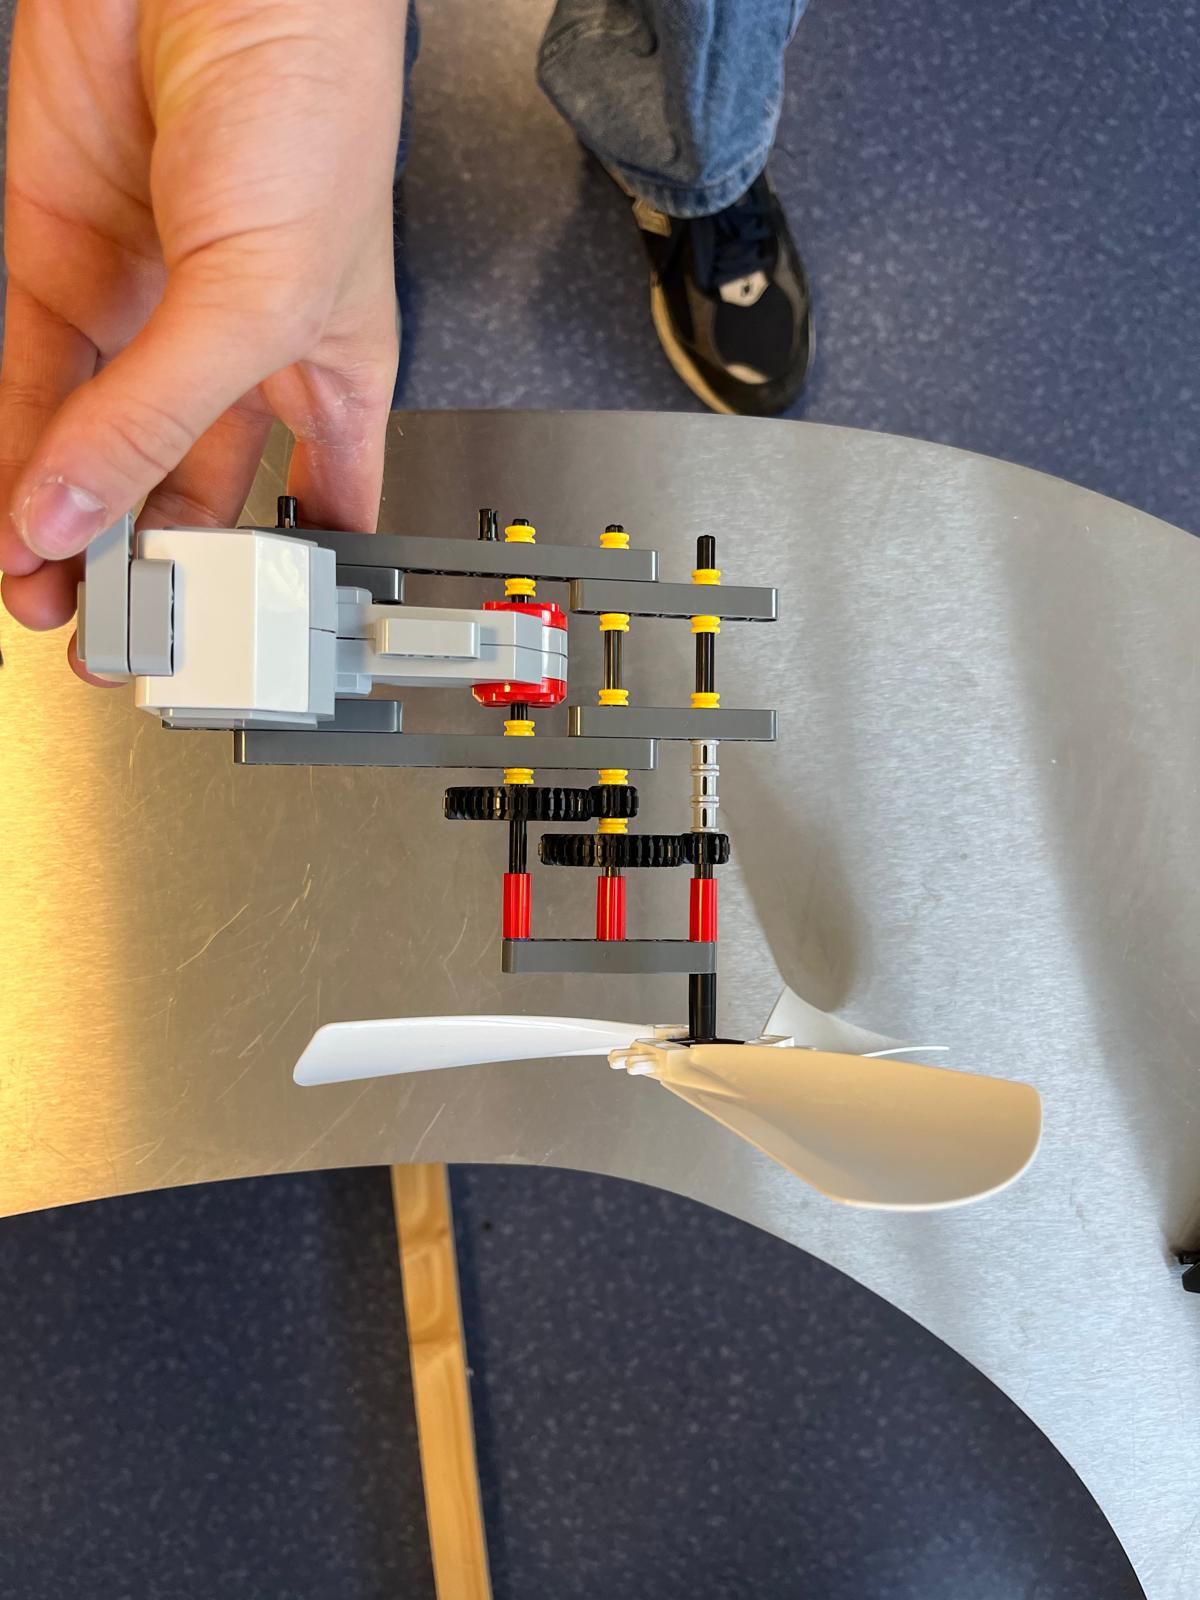
‎‎‎‎‎‎

assemblage moteur, hélice et engrenages

Les moteurs LEGO utilisés pour la rotation des hélices ont été adaptés avec des engrenages LEGO Technic pour augmenter la vitesse de rotation, passant de 175 tr/min à 4375 tr/min. Nous avons testé plusieurs combinaisons d’engrenages pour augmenter la vitesse de rotation des hélices. Après plusieurs essais, nous avons trouvé une configuration optimale avec deux engrenages de 40 et 8 dents.

vidéo montrant la vitesse de rotation de l’hélice avec et sans engrenages

Intégration du Ballon d’Hélium

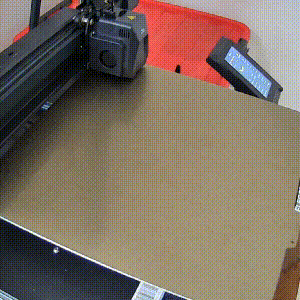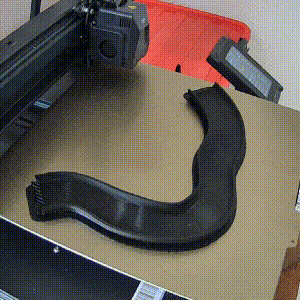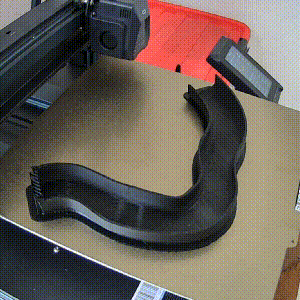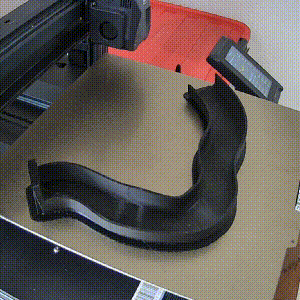
Pour la flottaison, nous avons opté pour un ballon d’hélium de 122 cm de diamètre, capable de contenir 0,95 m³ d’hélium, suffisant pour soulever notre structure. Nous avons conçu et imprimé en 3D un bouchon avec une valve pour minimiser les pertes d’hélium. Pour compenser le poids du bouchon et du ballon, nous avons ajouté deux petits ballons supplémentaires.
Configuration et Programmation

Pour commencer, nous avons configuré le boîtier LEGO EV3, notamment la carte SD, pour intégrer la fonction Bluetooth permettant de connecter le boîtier à la manette de PS4. Nous avons ensuite découvert la programmation en Python avec l’extension LEGO MINDSTORMS, ce qui nous a permis de contrôler notre Zeppelin à l’aide de la manette de PS4.

La connexion de la manette PS4 au boîtier LEGO EV3 via Bluetooth a été complexe. Cependant, grâce à des recherches et à l’aide de notre professeur, nous avons réussi à intégrer la fonction Bluetooth, pour ensuite connecter la manette de PS4. Ensuite, nous avons dû apprendre à programmer en Python avec l’extension LEGO MINDSTORMS pour contrôler le Zeppelin.
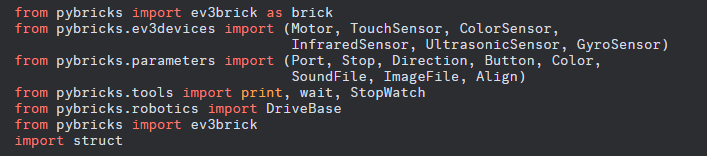
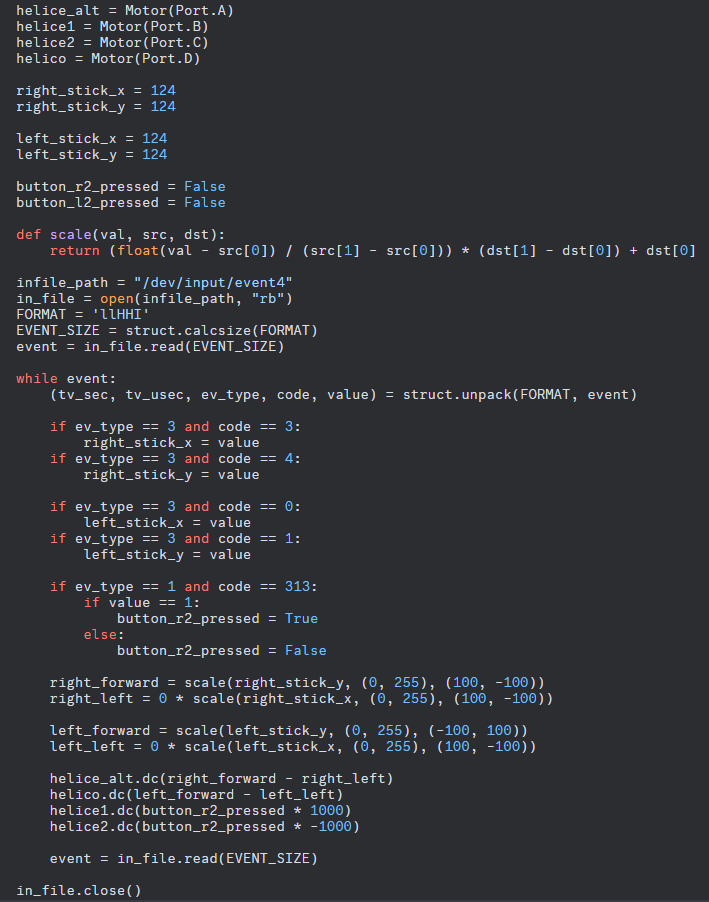
une partie du programme finale utilisée

Conclusion et Remerciements

La réalisation de notre Zeppelin en LEGO Technic a été une aventure des plus enrichissantes, marquée par de nombreux défis techniques. Grâce à notre persévérance et à notre esprit d’équipe, nous avons réussi à concevoir un Zeppelin fonctionnel, contrôlé à distance et capable de voler grâce à de l’hélium. Nous espérons que ce blog vous a offert un aperçu de notre aventure et des efforts déployés pour mener à bien ce projet unique.

Nous tenons à exprimer notre profonde gratitude à toutes les personnes qui ont contribué, de près ou de loin, à la réussite de ce projet.

Tout d’abord, nous adressons nos sincères remerciements à Monsieur Verron pour son encadrement précieux, ses conseils avisés et son soutien constant tout au long de cette expérience. Nous tenons également à remercier chaleureusement Boris du FabLab pour son accompagnement et son appui technique inestimables. Leur expertise et leur disponibilité ont été des atouts essentiels pour la réussite de notre travail.

Pour conclure, voici une vidéo du Zeppelin en action le jour de la présentation des projets auprès des PEIP1 et du personnel :

vidéo du Zeppelin final

Merci d’avoir pris le temps de nous lire. Nous espérons que vous avez apprécié cette lecture jusqu’à la fin !

Arsène Racouchot, Leon Jouanjan et Emilien Manceau
Jack et le seau magique

Bonjour à tous !

Vous avez sûrement déjà vu des cascades miniatures…

Notre projet c’est pareil mais en mieux ! 
Se basant sur un seau qui se vide et se remet à sa position initiale selon des calculs, nous avons décidé de créer une cascade miniature dans un thème plutôt farfadesque

Avant de commencer voici un petit vidéogramme présentation de notre projet :

Vidéo présentation du projet “Jack et le seau magique”

1 – Introduction

Pour faire simple, notre projet consistait à réaliser un seau se remplissant avec de l’eau et se renversant à partir d’un certain volume d’eau.

Notre objectif était de déterminer à l’avance le volume d’eau et le degré d’inclinaison nécessaire au renversement du seau. Pour ce faire, nous avons dû commencer par une partie calculatoire afin d’adapter au mieux notre seau prototype d’essai. Ensuite, nous avons donc effectué de multiples tests afin de déterminer au mieux le positionnement du pivot du seau. Par la suite, nous voulions que ce projet soit beau et présentable alors nous avons eu l’idée d’en faire une fontaine.

2 – Phase de calcul

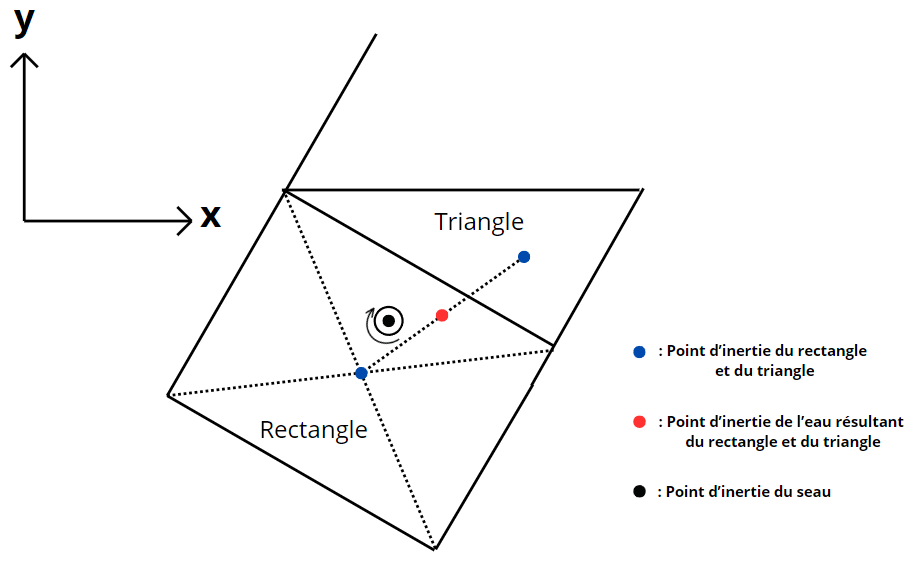
Notre rôle dans cette phase de calcul était de déterminer à quel moment le point d’inertie de l’eau était au-dessus du point d’inertie du seau.

Pour ce faire, on a dû reproduire plusieurs formes symbolisant l’eau dans le seau avec un rectangle et un triangle. Cette opération nous permet de déterminer le point d’inertie de chaque forme puis de l’eau dans sa totalité. Le basculement se fait alors lorsque le point résultant de l’eau est au dessus de celui du seau sur l’axe y.

Schéma du centre d’inertie de l’eau à partir de plusieurs formes

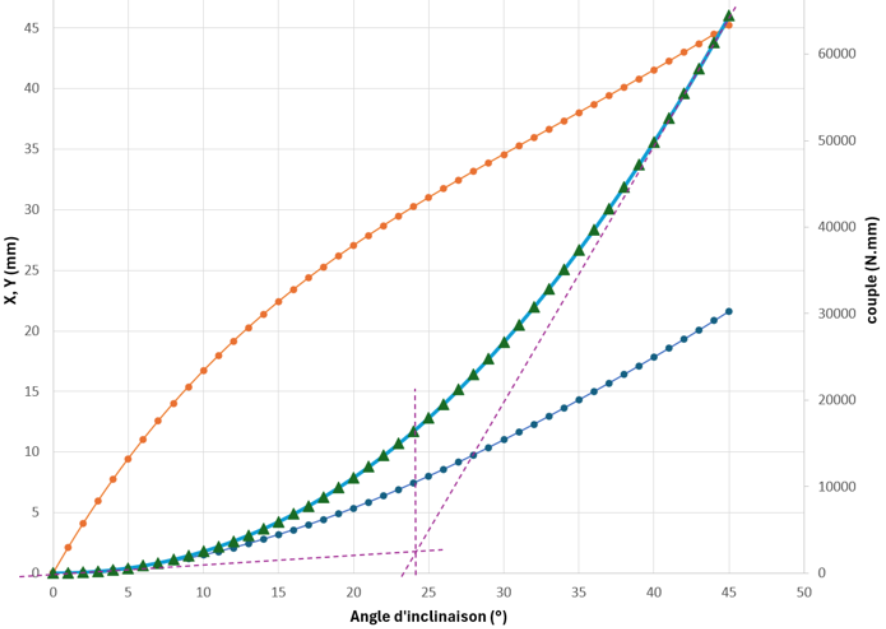
A partir de ce schéma, nous avons pu tiré plusieurs équations avec plusieurs inconnues. De ce fait, nous avons obtenus assez de résultat pour déterminer le volume d’eau nécessaire au renversement du seau. Ces résultats nous ont aussi permis de réaliser un graphique permettant d’obtenir, à l’aide de tangentes, l’angle d’inclinaison du seau lorsque celui-ci est sur le point de se renverser.

Graphique déterminant l’angle d’inclinaison au renversement du seau

Une fois que nous avions à disposition tous les résultats nécessaires à la réalisation de notre seau, nous avons donc imprimé en 3D notre premier seau de test réglable.

3 – Phase de test

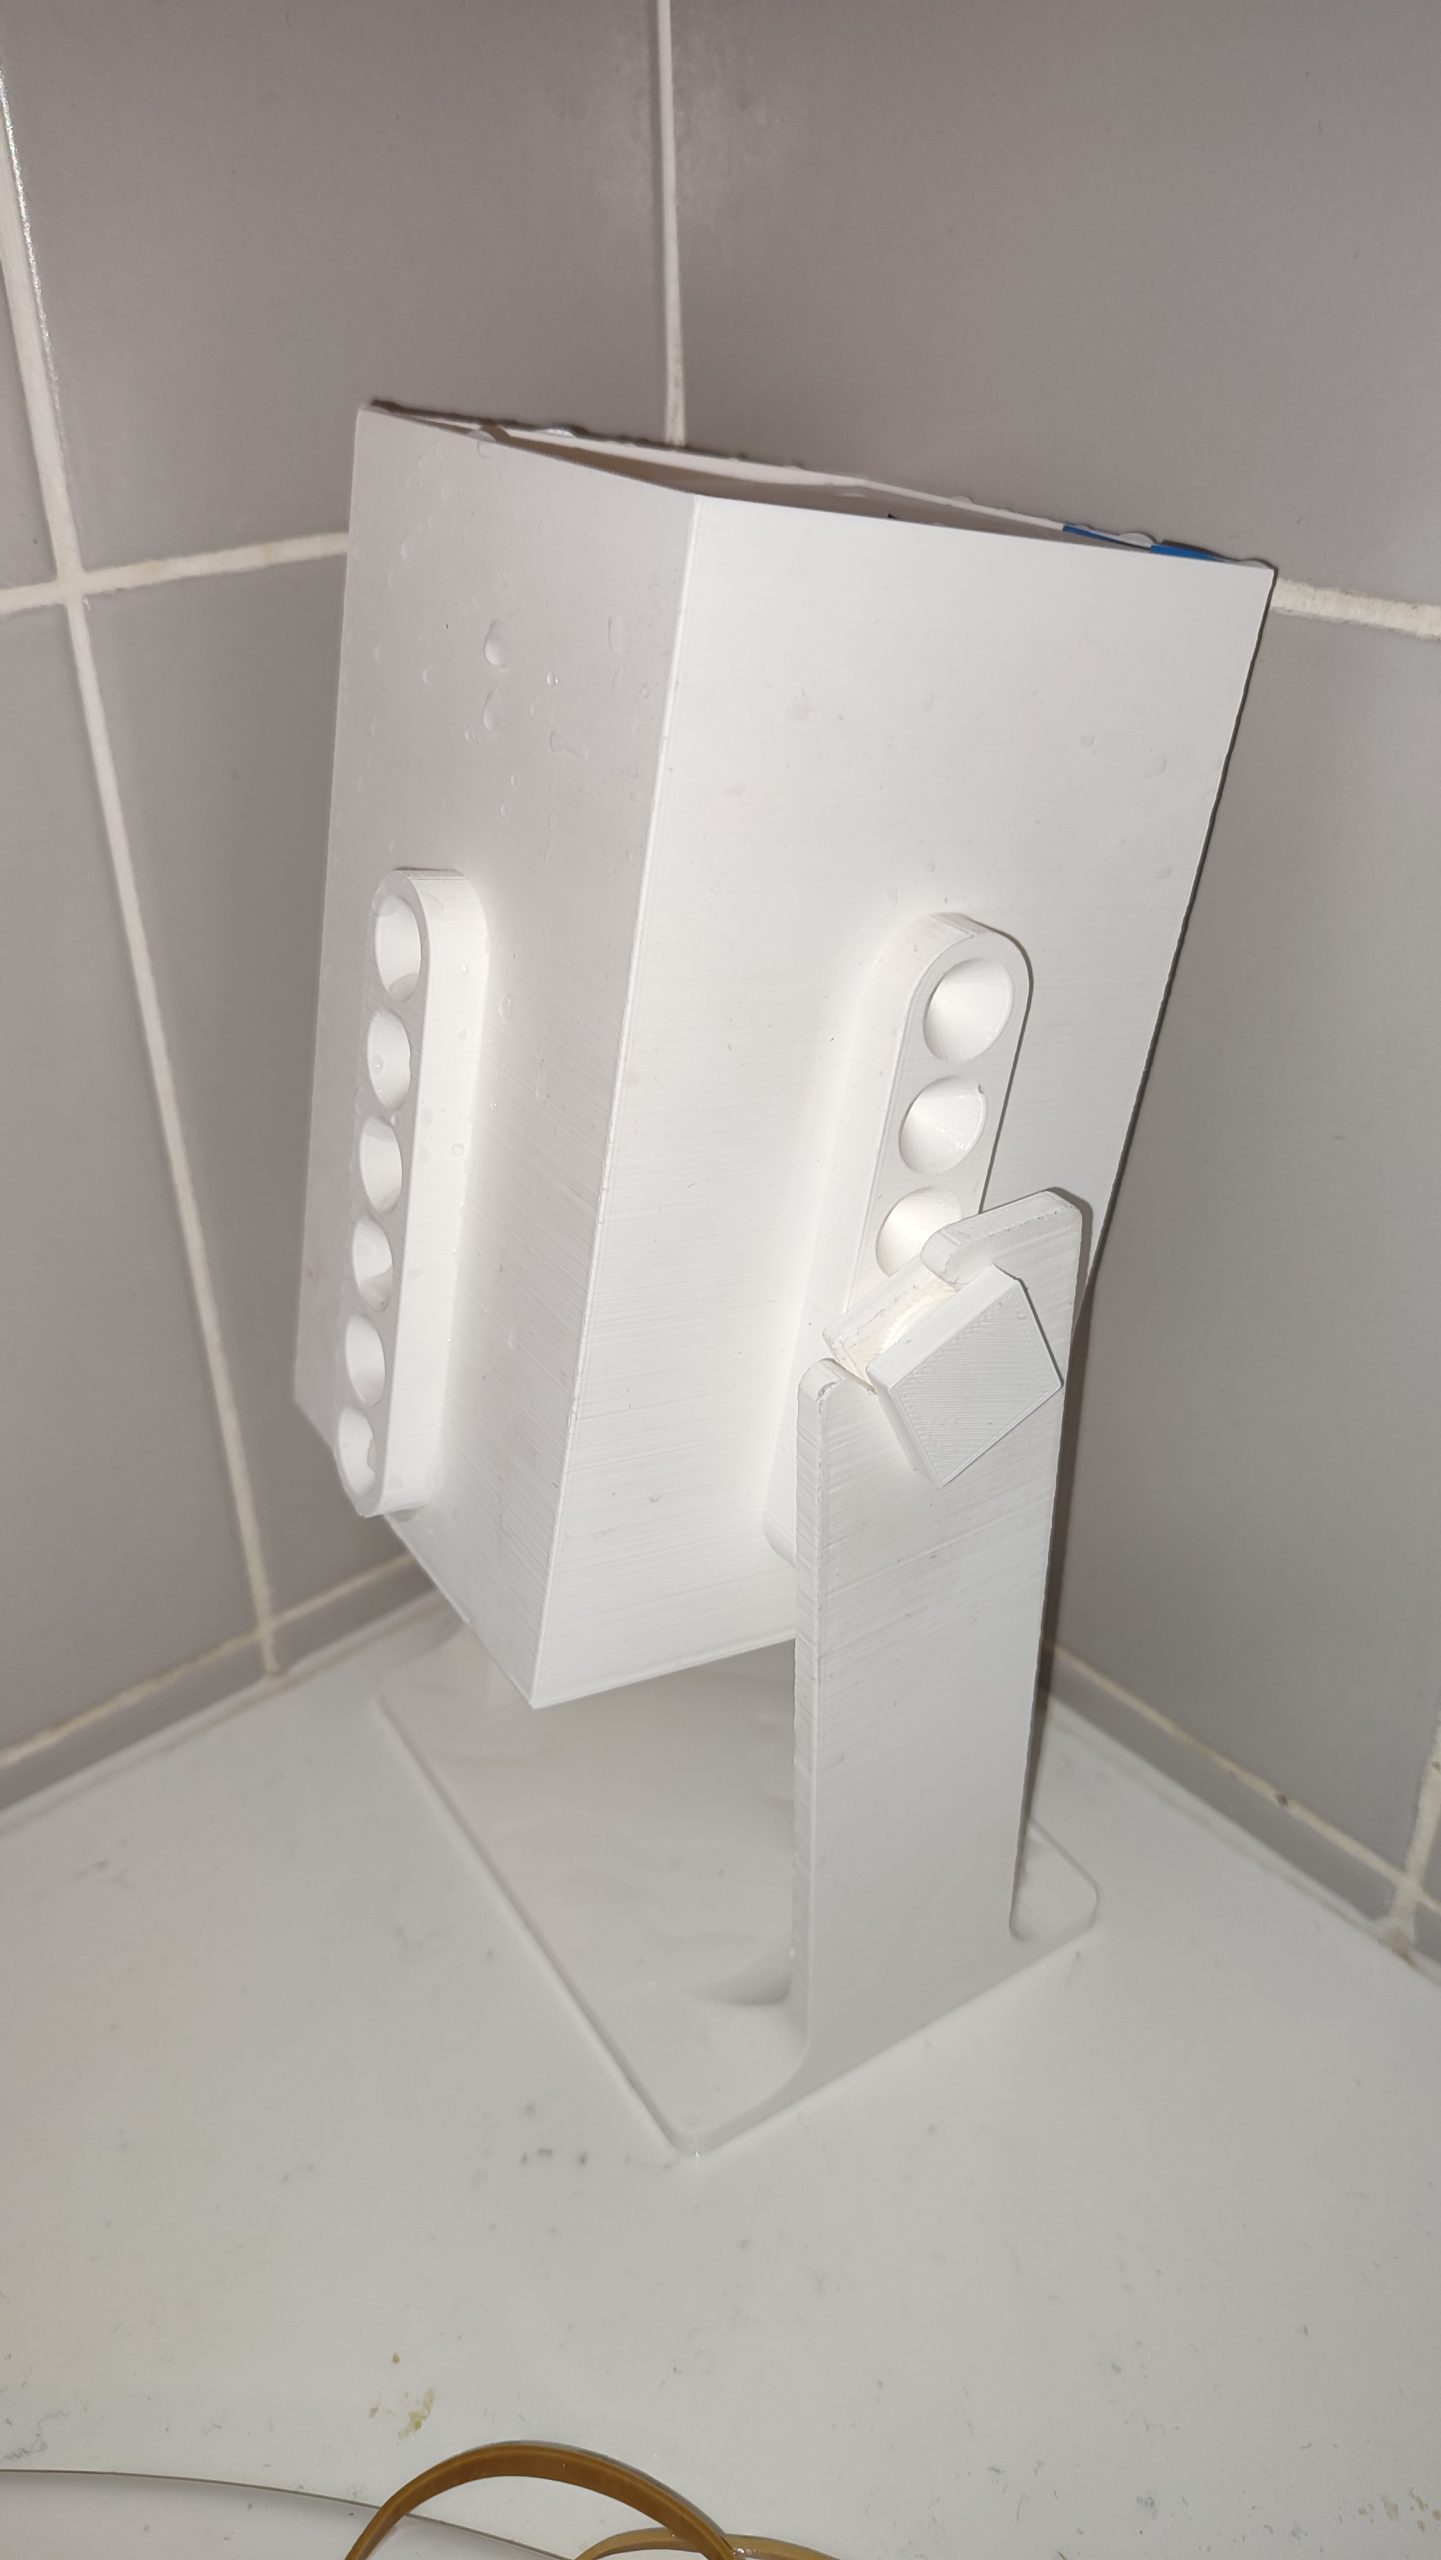
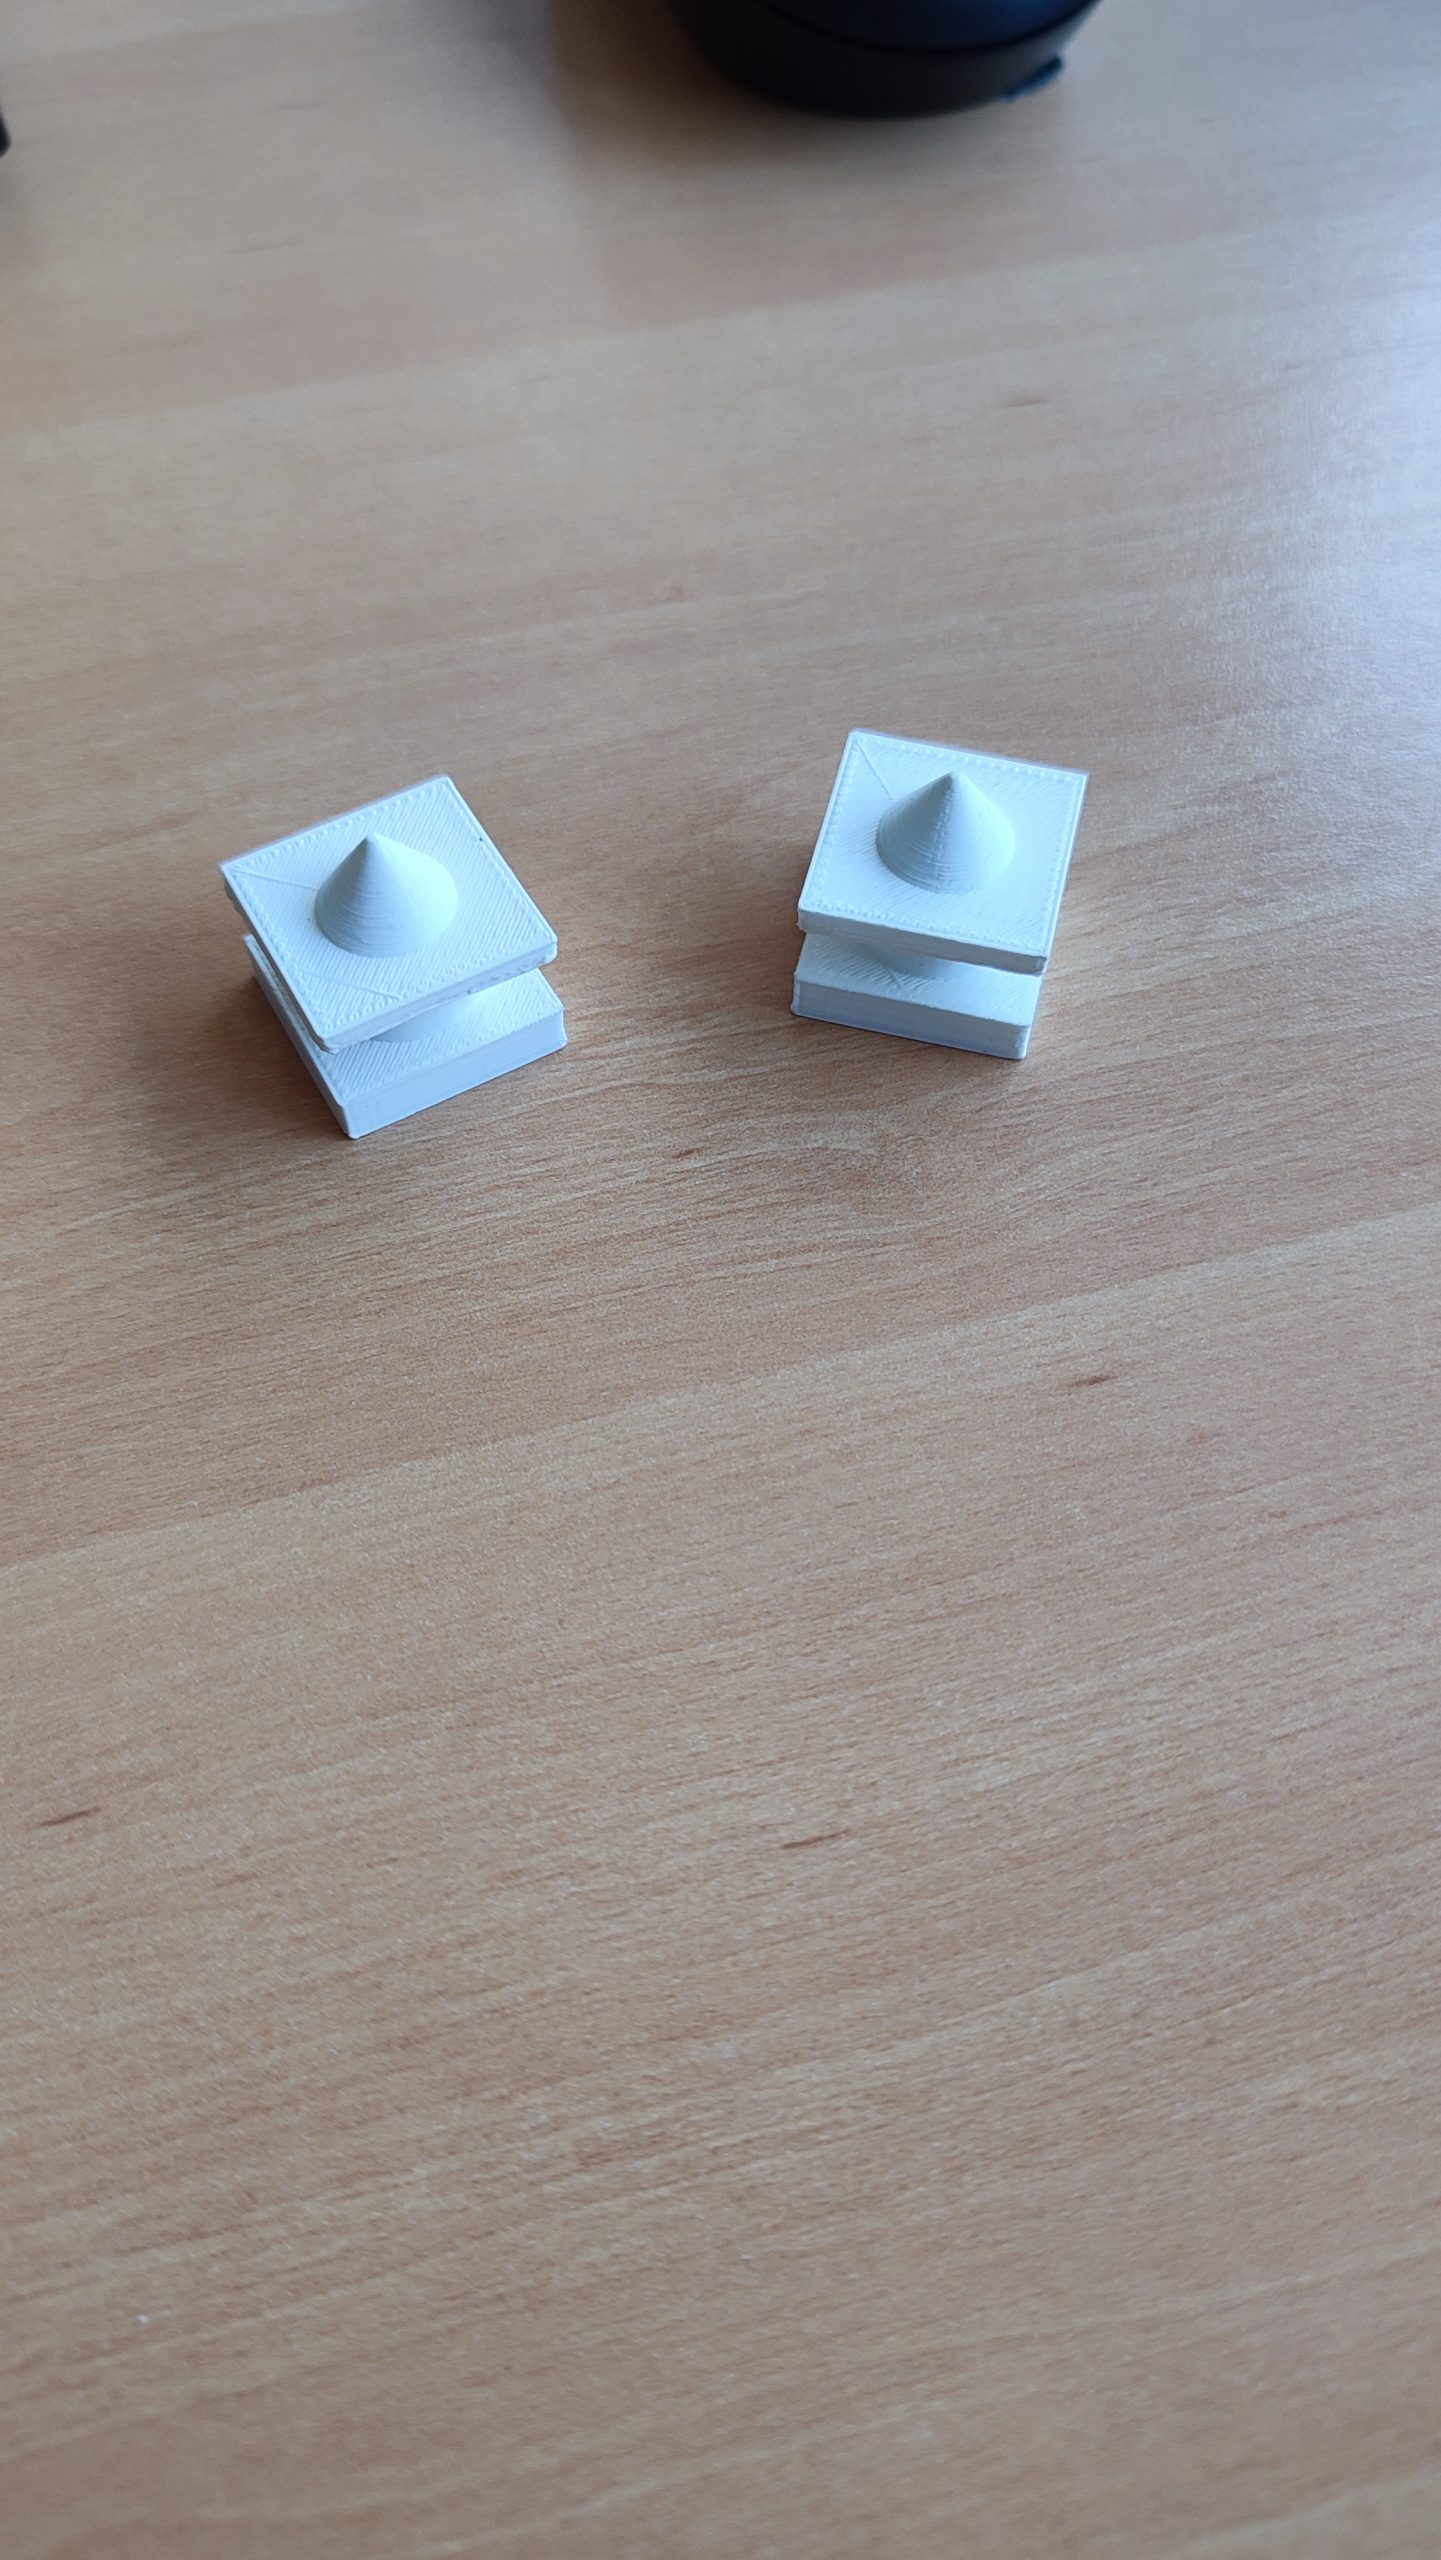
Une fois le seau imprimé, nous avons imaginé une structure provisoire utilisant des pièces coniques imbriquées dans le seau, minimisant les frottements pour faciliter la rotation.

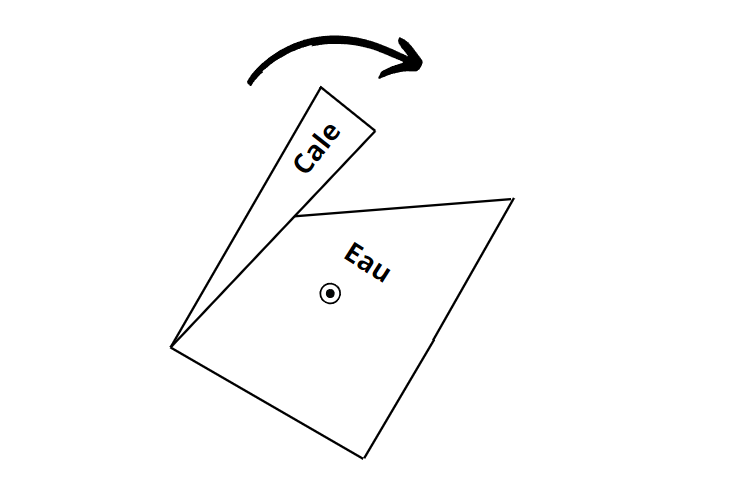
Nous avons donc réalisé plusieurs tests avec diverses configurations de positions pour l’axe de rotation du seau. Malheureusement, aucune des positions testées n’a été concluante, car nous avons remarqué que la cale située initialement dans le seau compliquait la réussite du renversement. Celle-ci avait pour but de faciliter le basculement vers un côté bien déterminé.

Configuration du seau avec la cale

Cependant, son poids était significatif lors de la phase de test, ce qui nous a conduits à le retirer et à le remplacer par un poids placé au fond du seau. De plus, nous avons ajouté une barre derrière le seau afin de contrôler la direction vers laquelle le seau se renverse. Avec ces ajouts, cette fois-ci les résultats étaient plus concluants, et nous avons pu déterminer une valeur optimale pour la hauteur de l’axe de rotation du seau. Une fois cette donnée acquise, nous sommes passés directement à la décoration du projet.

4 – Réalisation de la fontaine

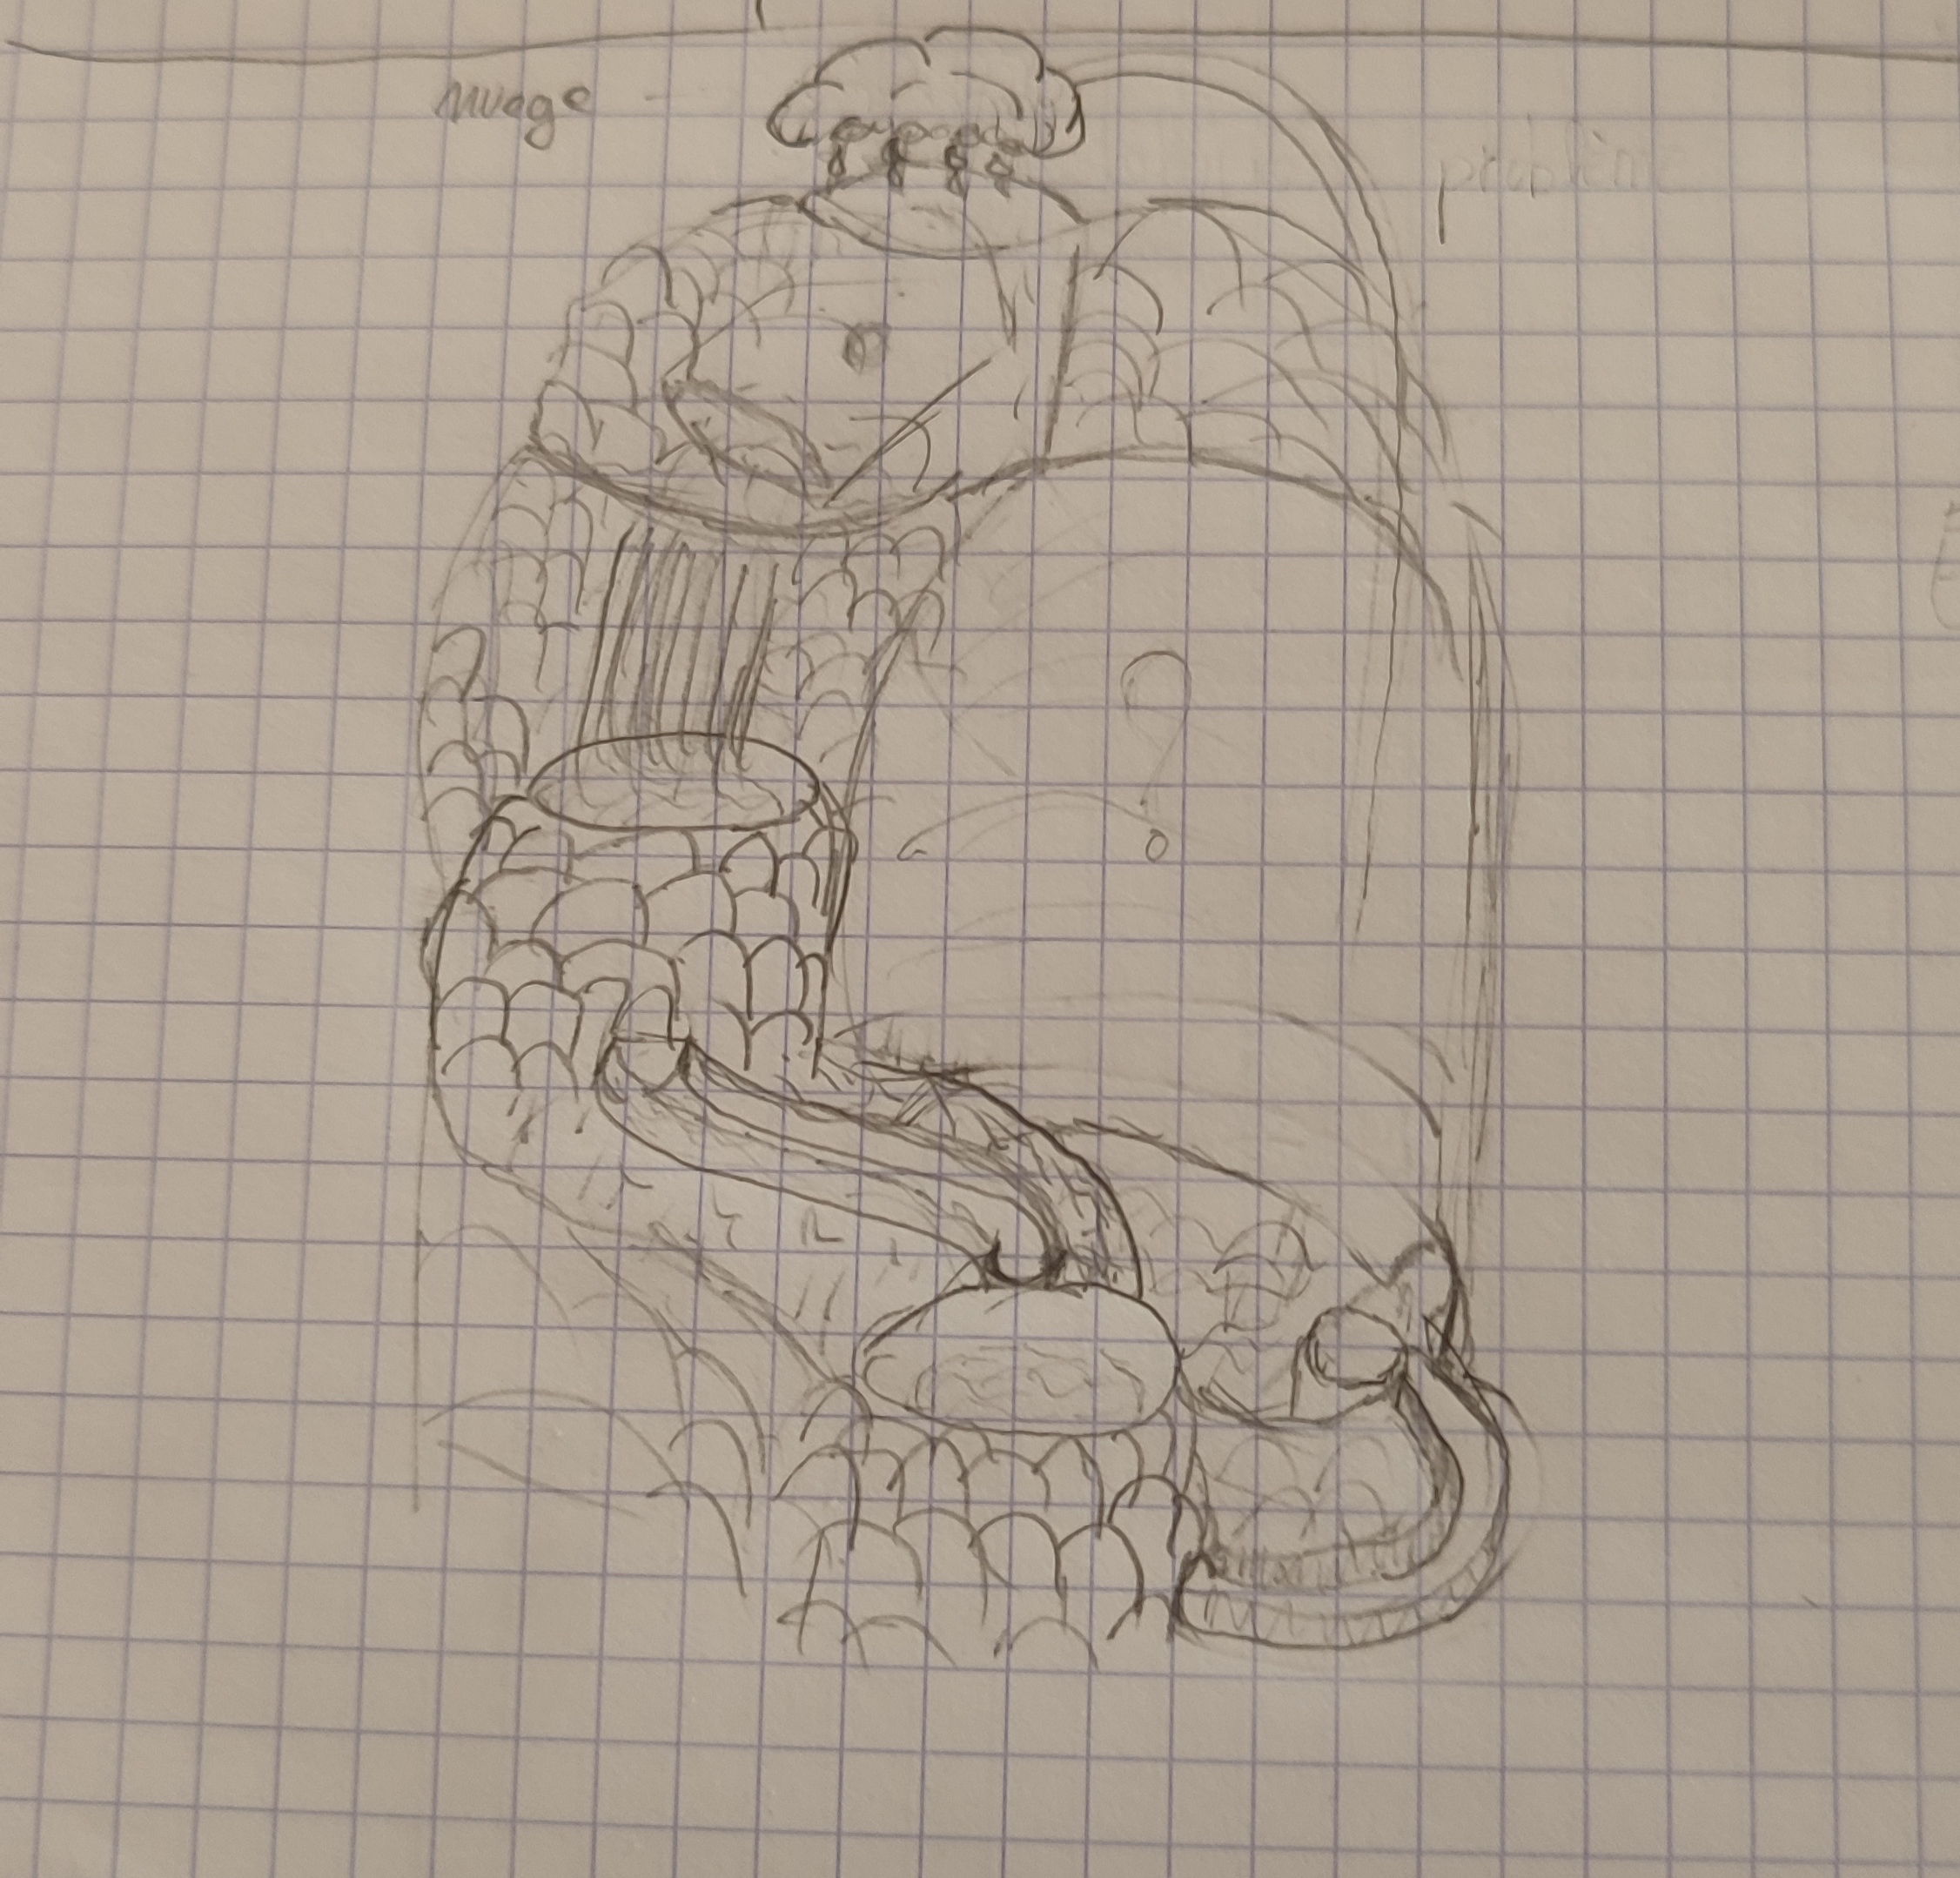
Pour donner un aspect esthétique au projet, nous avons envisagé plusieurs idées pour intégrer le seau. Notre première proposition était de créer un seau d’eau géant qui se remplirait progressivement au fil des mauvaises réponses à un quiz, puis se renverserait une fois un certain quota atteint. Cependant, cette idée n’était pas viable en raison des conditions de présentation du projet, qui se déroulait en intérieur. Nous nous sommes donc tournés vers une idée de fontaine. Nous voulions réaliser une fontaine sur le thème de la montagne, alors nous avons commencé par faire un croquis.

Croquis initial de l’idée de fontaine dans le thème montagneux

Une fois notre idée fixée, nous avons commencé à modéliser en 3D toutes les pièces nécessaires au projet. Enfin, nous les avons imprimées.

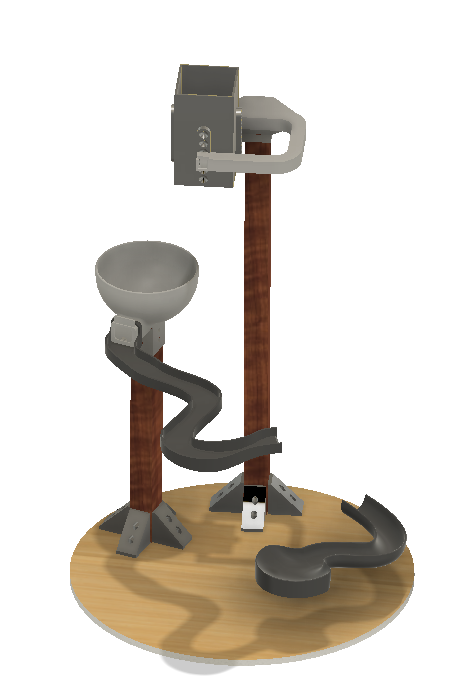
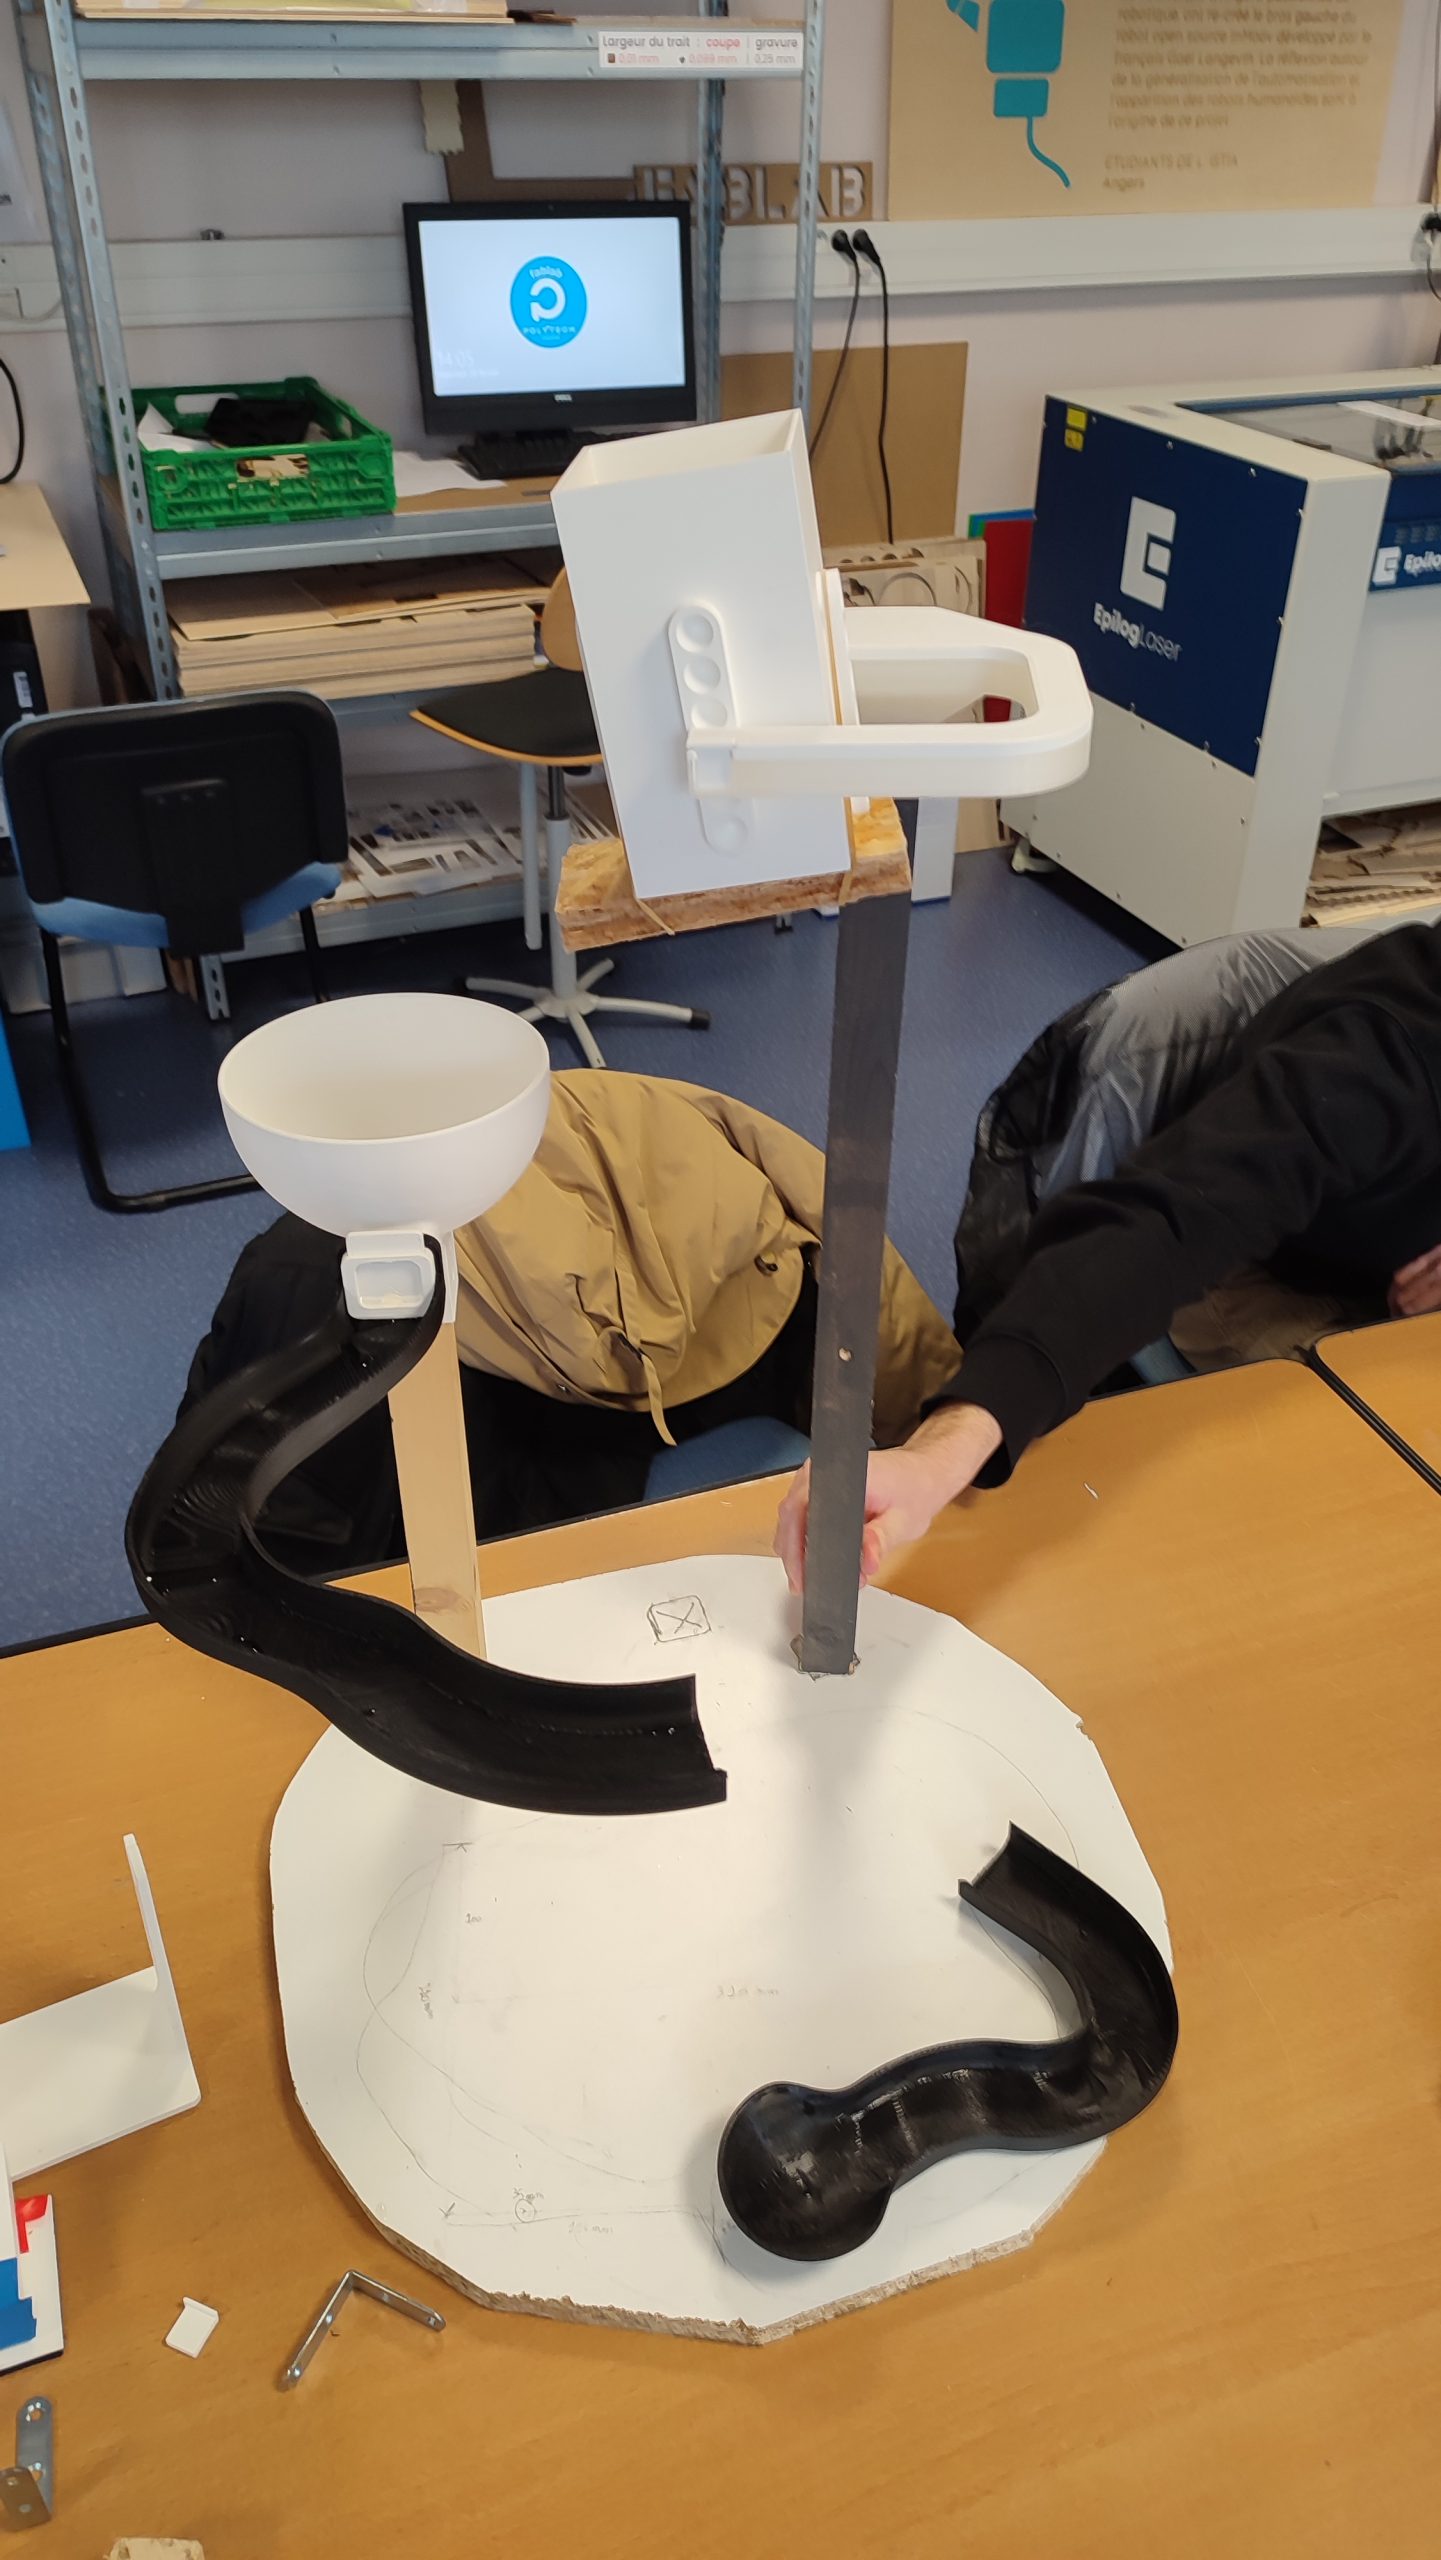
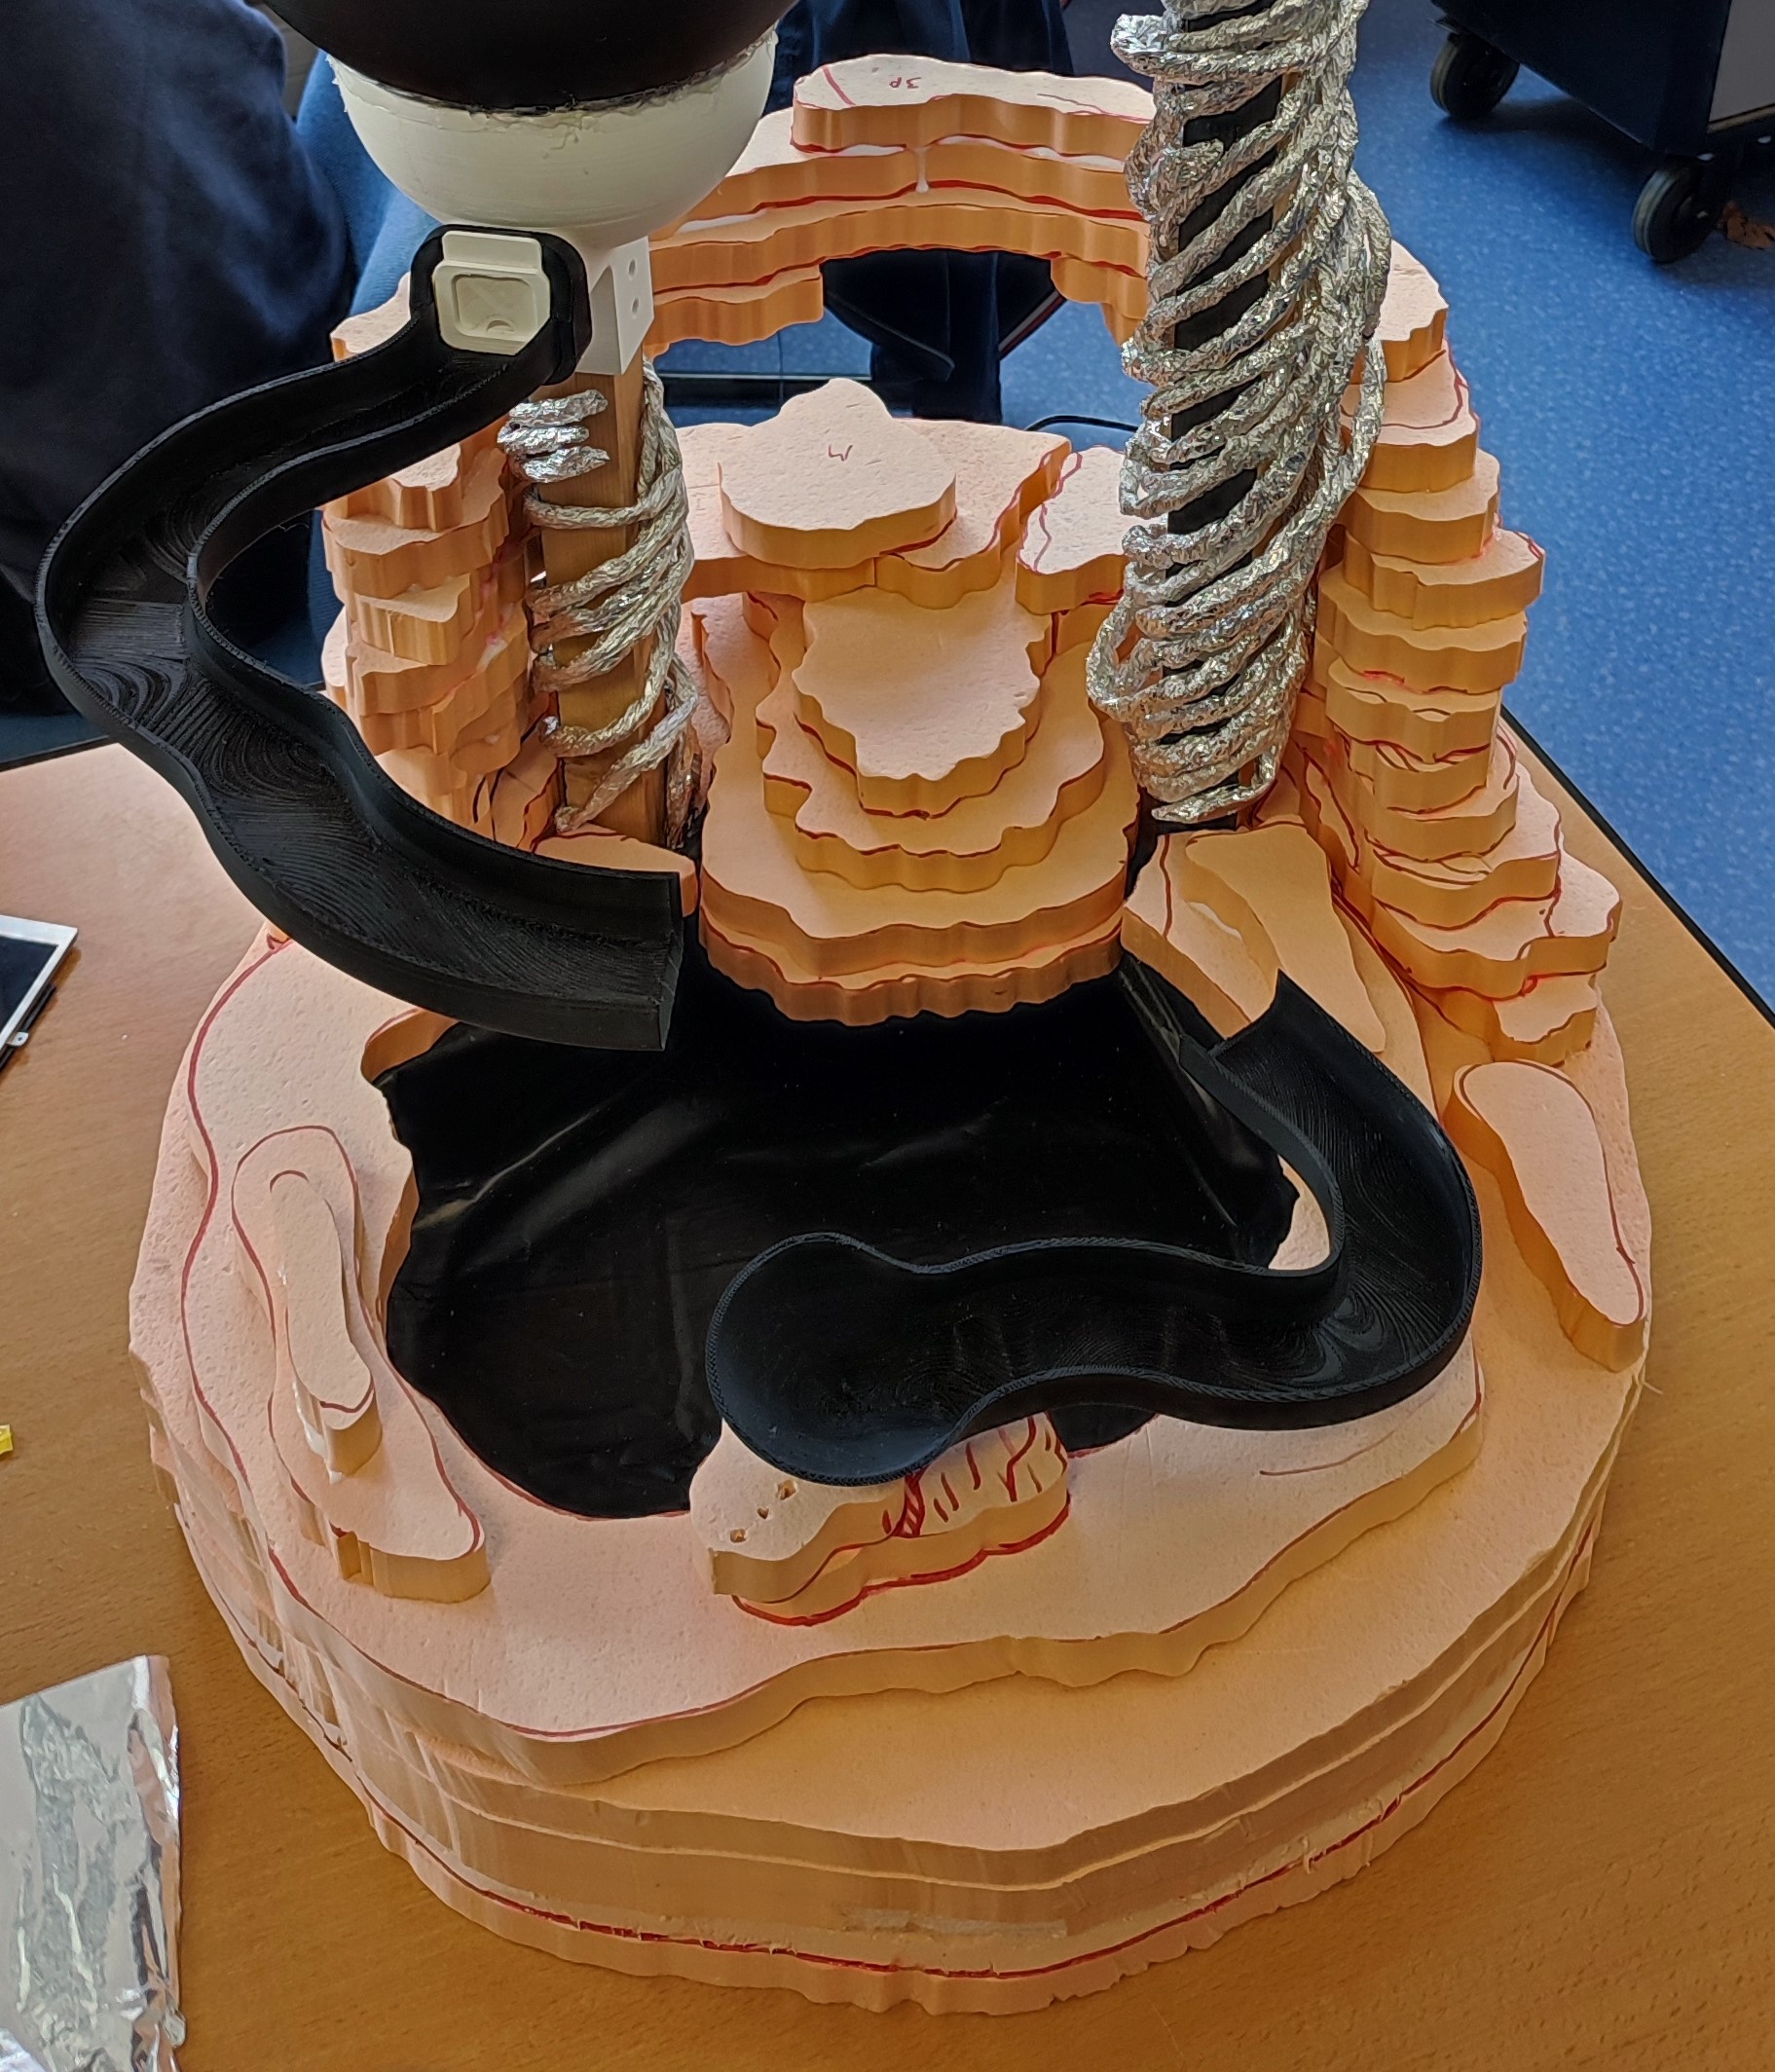
Nous avons donc commencer par construire la structure de base avec une planche de bois circulaire ainsi que de deux tasseaux en bois afin de maintenir en l’air le bol de réception et le seau. Les tasseaux en bois sont maintenus par des équerres fixées à la base.

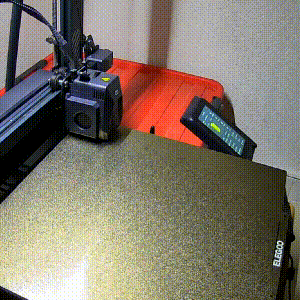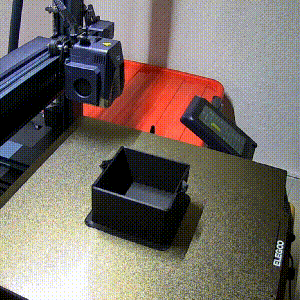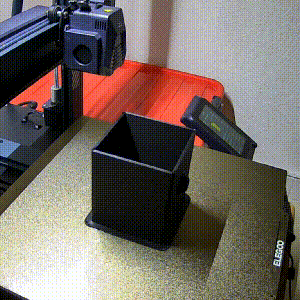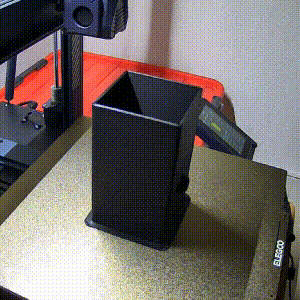
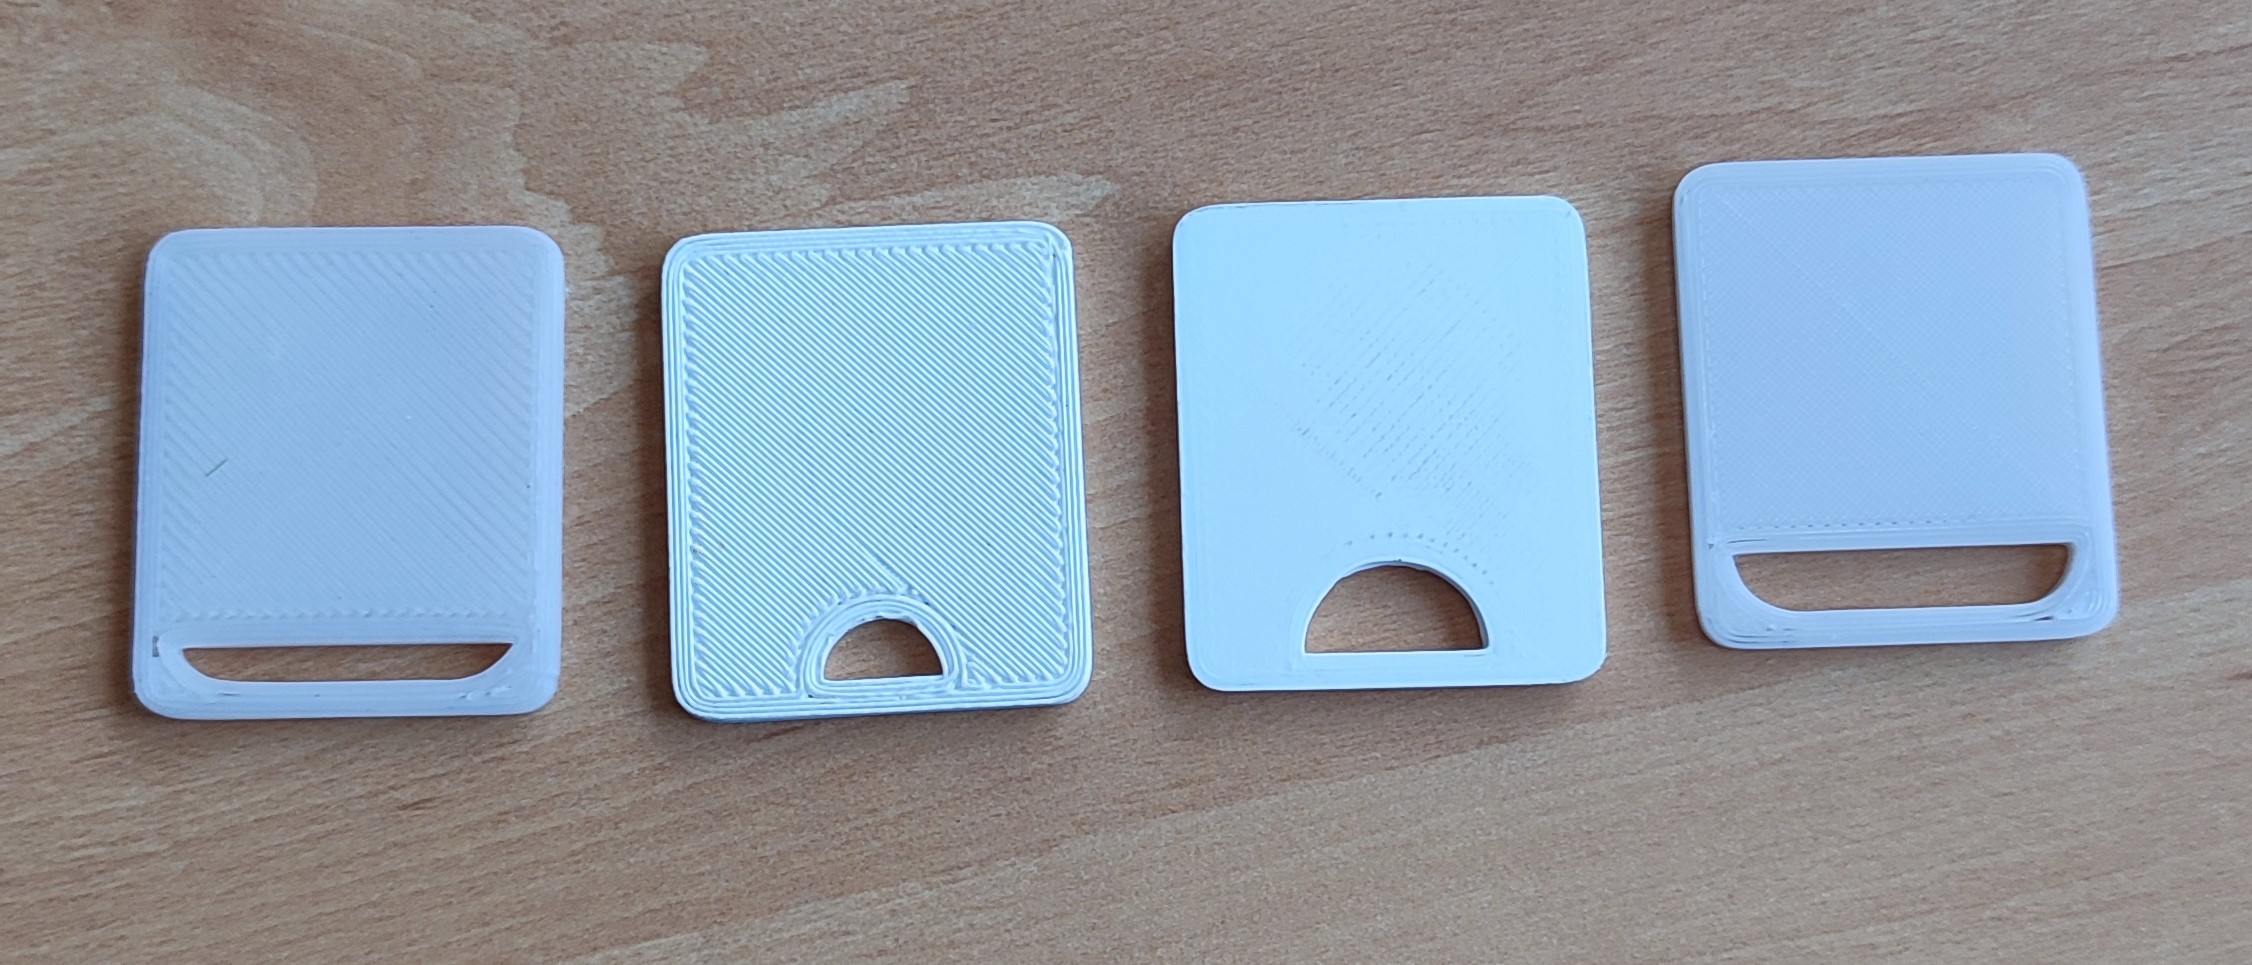
Nous nous sommes rendus compte que le bol initial ne suffisait pas pour éviter toutes les éclaboussures, alors nous avons imprimés un plus grand bol qui permet d’obtenir un très bon résultat malgré quelques éclaboussures. Pour assurer un flux constant d’eau sur les ruisseaux imprimés en 3D, nous avons conçu des pièces 3D avec un trou permettant de réguler le niveau d’eau dans le bol, garantissant ainsi un débit constant à l’arrivée. Nous avons réalisé une autre phase de test pour déterminer la forme et la taille idéale du trou.

Une fois cela réalisé, nous avons entrepris de construire toute la structure rocheuse en polystyrène extrudé.

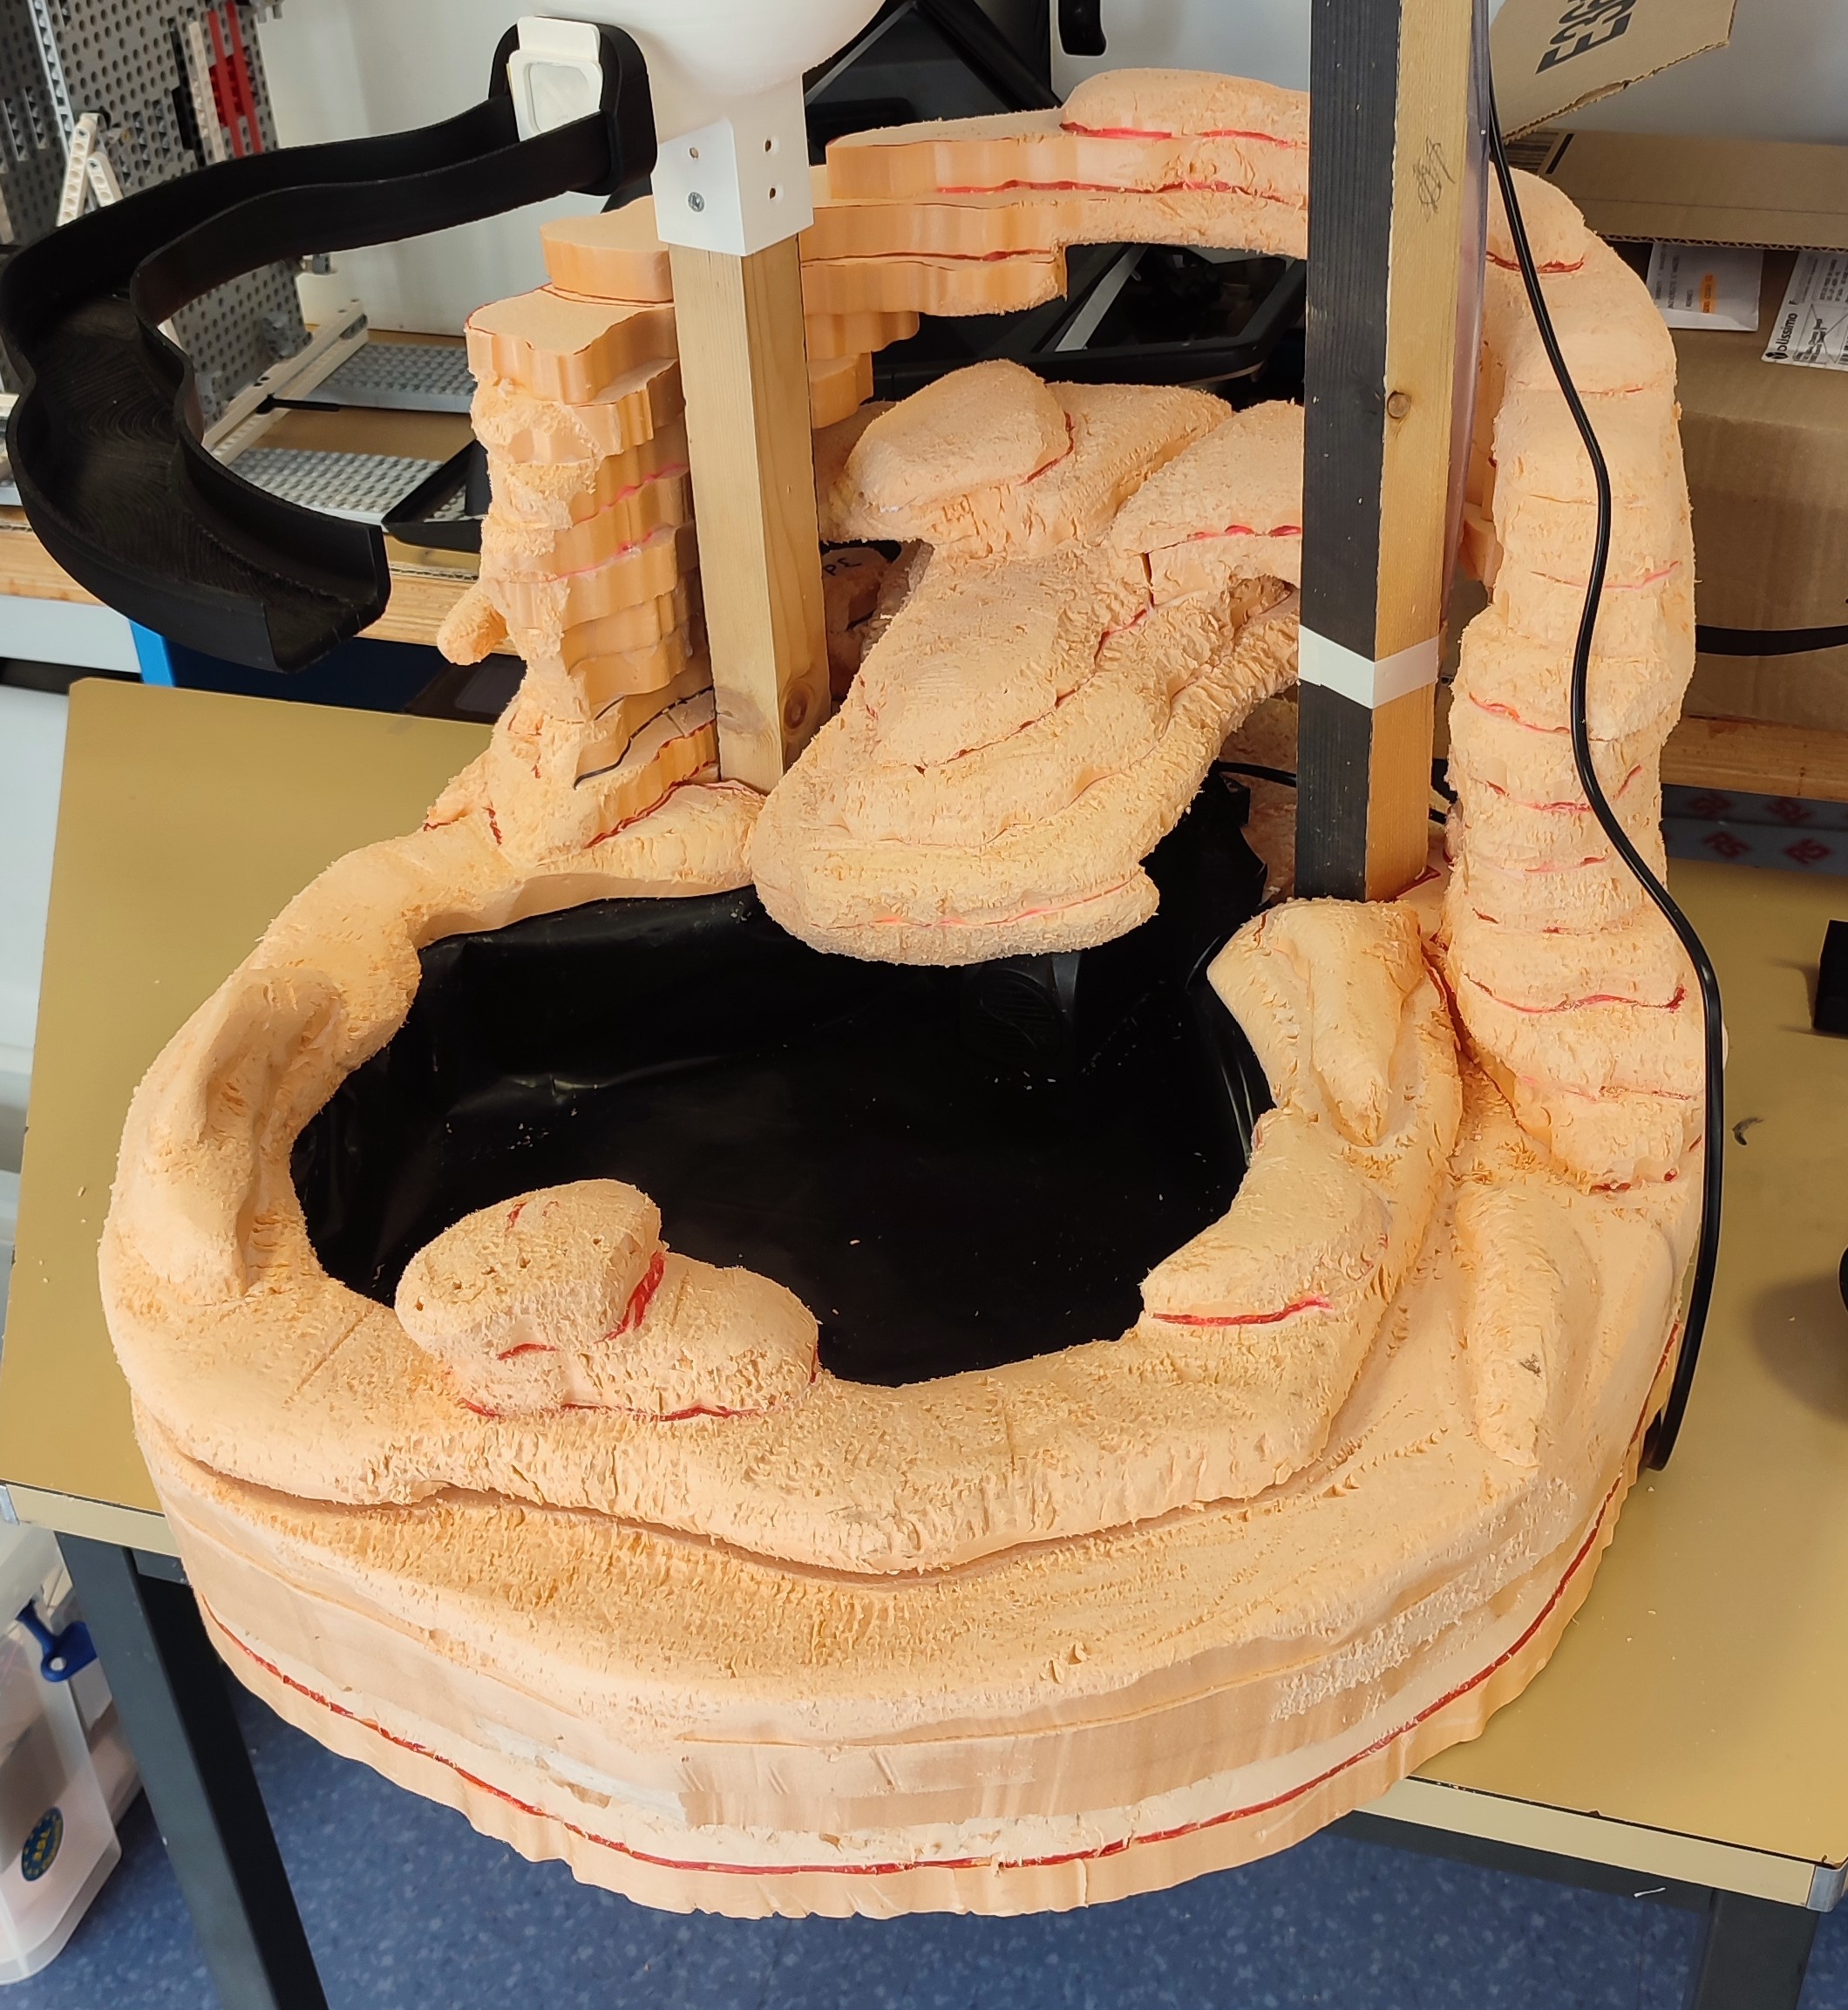
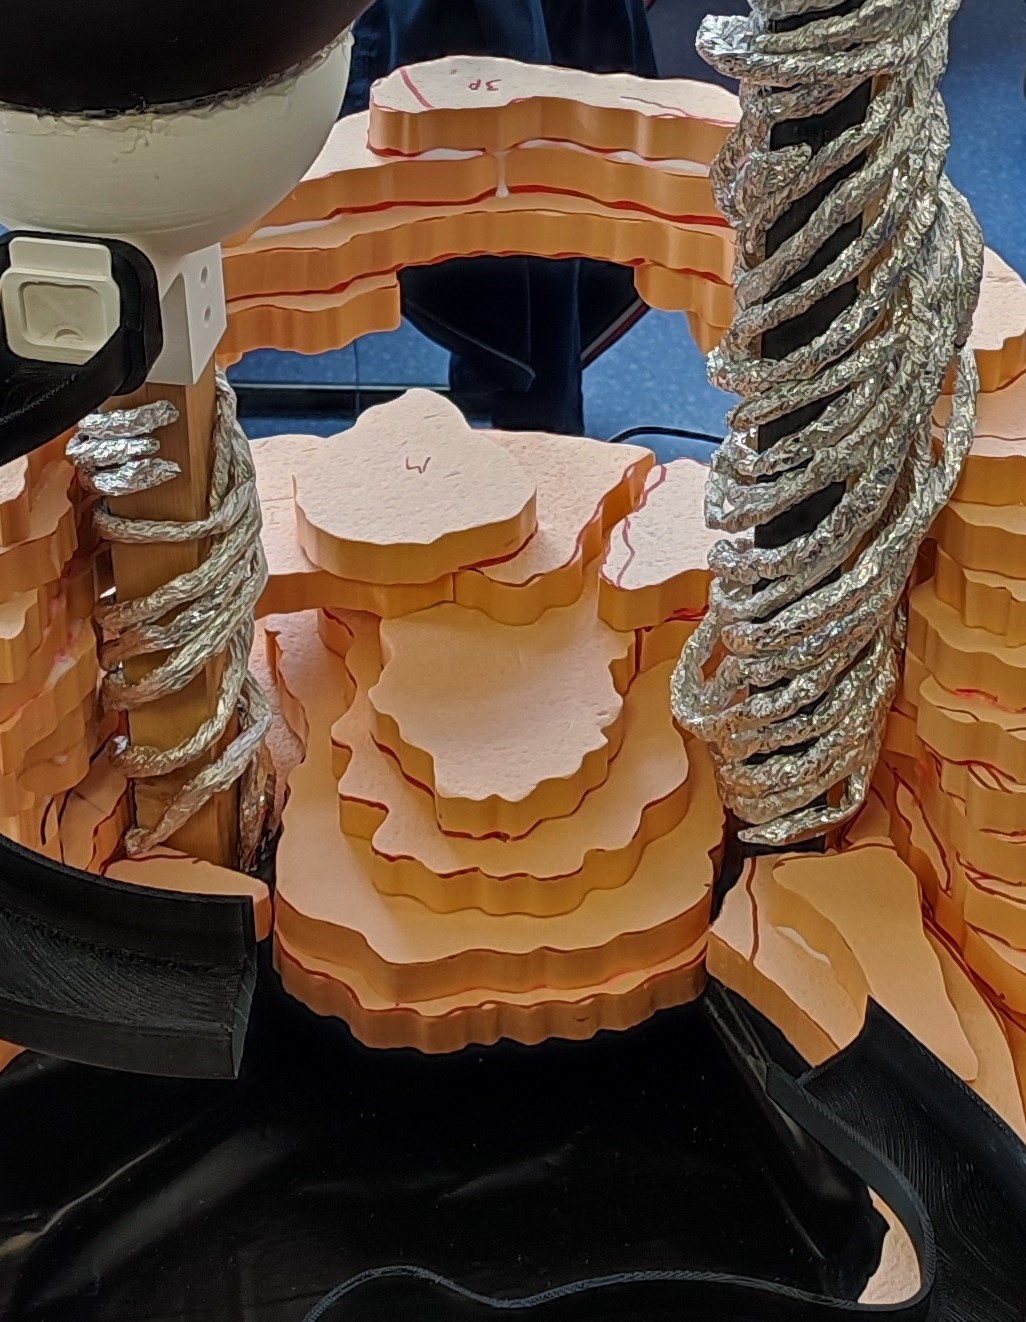
Pour ce faire, nous avons découpé le polystyrène à l’aide d’un fil chaud, en cherchant à lui donner une forme aussi naturelle que possible pour imiter une roche. Une fois toutes les pièces de polystyrène découpées, nous les avons collées ensemble autour de la base en bois. Nous avons ajouté une partie amovible au-dessus de la pompe pour permettre un contrôle en cas de problème.

Pour donner un aspect plus réaliste à la roche, nous avons décidé de poncer toute la structure avec une lime à bois et du papier abrasif. Cette tâche a été longue et fastidieuse, mais le résultat en valait la peine.

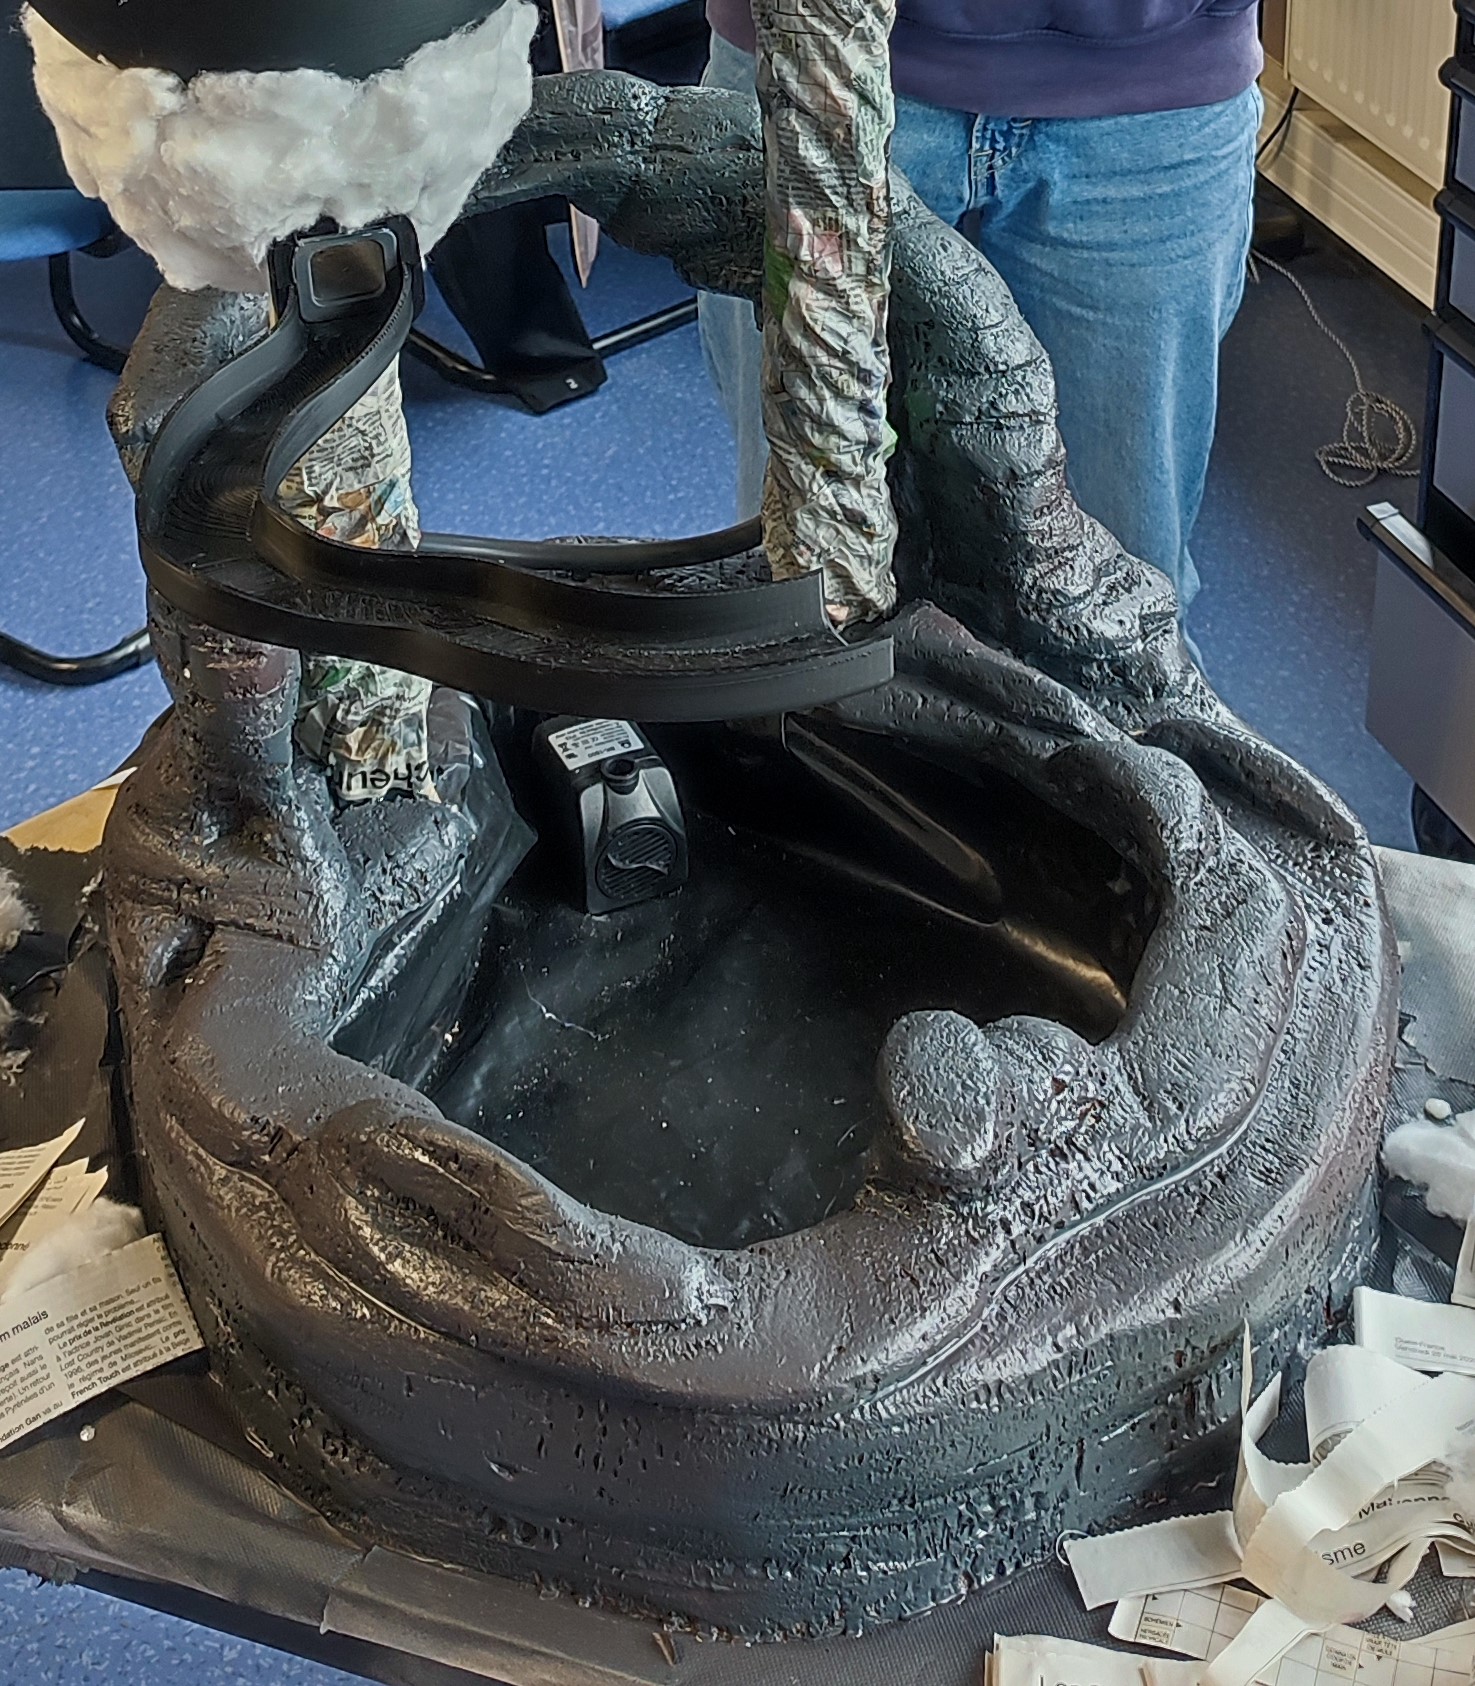
Ensuite, nous avons appliqué une sous-couche de colle à bois sur toute la structure en polystyrène pour éviter les épluchures qui se détachent. Une fois sèche, nous avons pulvérisé de la peinture grise anthracite, obtenant un résultat supérieur à nos attentes.

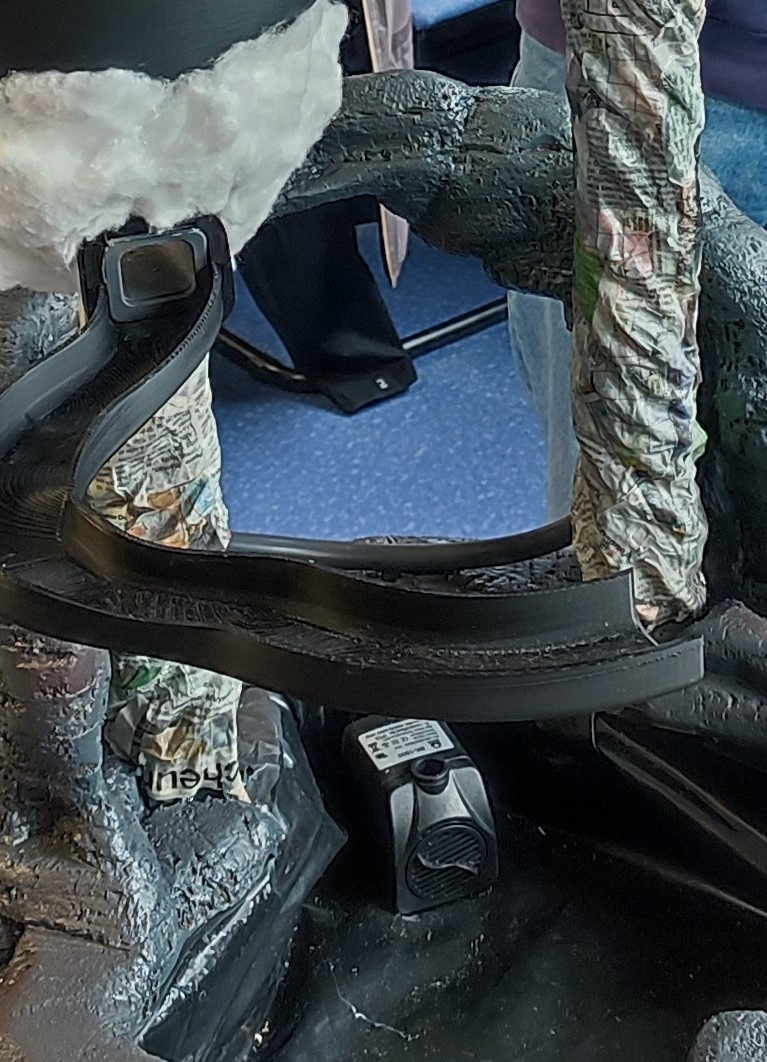
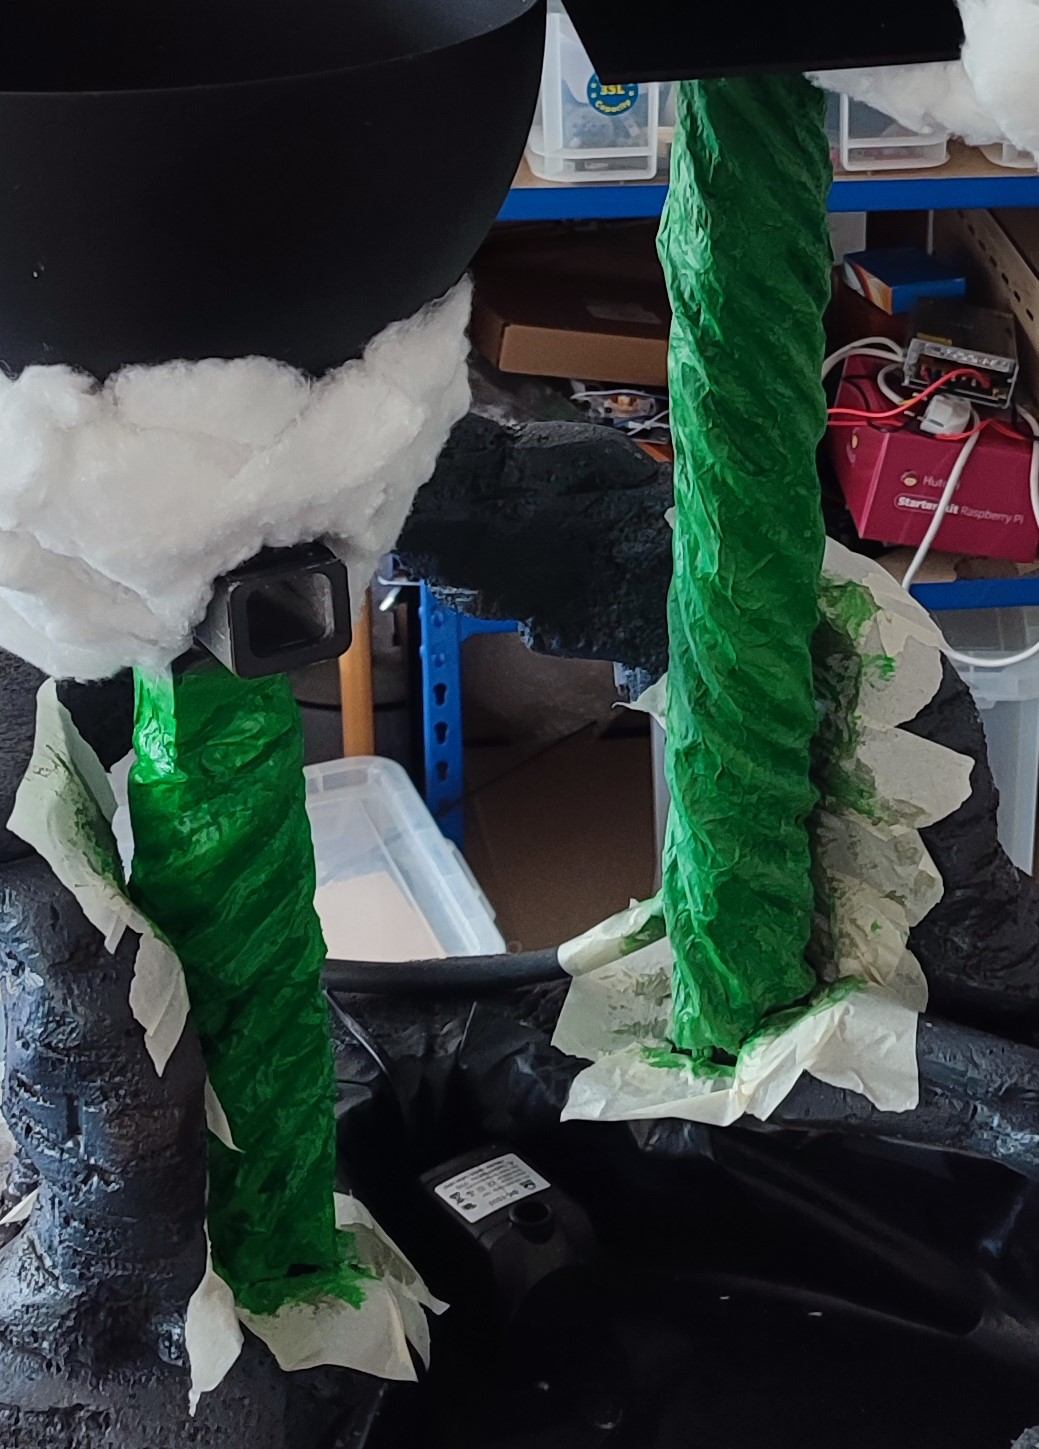
Dès que la peinture a séché, nous avons entouré les tasseaux en bois d’aluminium enroulé en bâtonnets. Cette étape permet de donner une texture de haricot et rester dans le thème, tout en cachant les tasseaux et le tube permettant de remonter l’eau jusqu’en haut. Une fois les bâtonnets d’aluminium fixés à la colle chaude, nous avons appliqué du papier mâché sur tout l’aluminium avec de la colle maison à base de farine et d’eau. Nous avons laissé sécher une journée entière avant d’appliquer diverses teintes de peinture verte.

Pour achever cette fontaine, il nous restait à créer des nuages en hauteur pour dissimuler au mieux les structures.

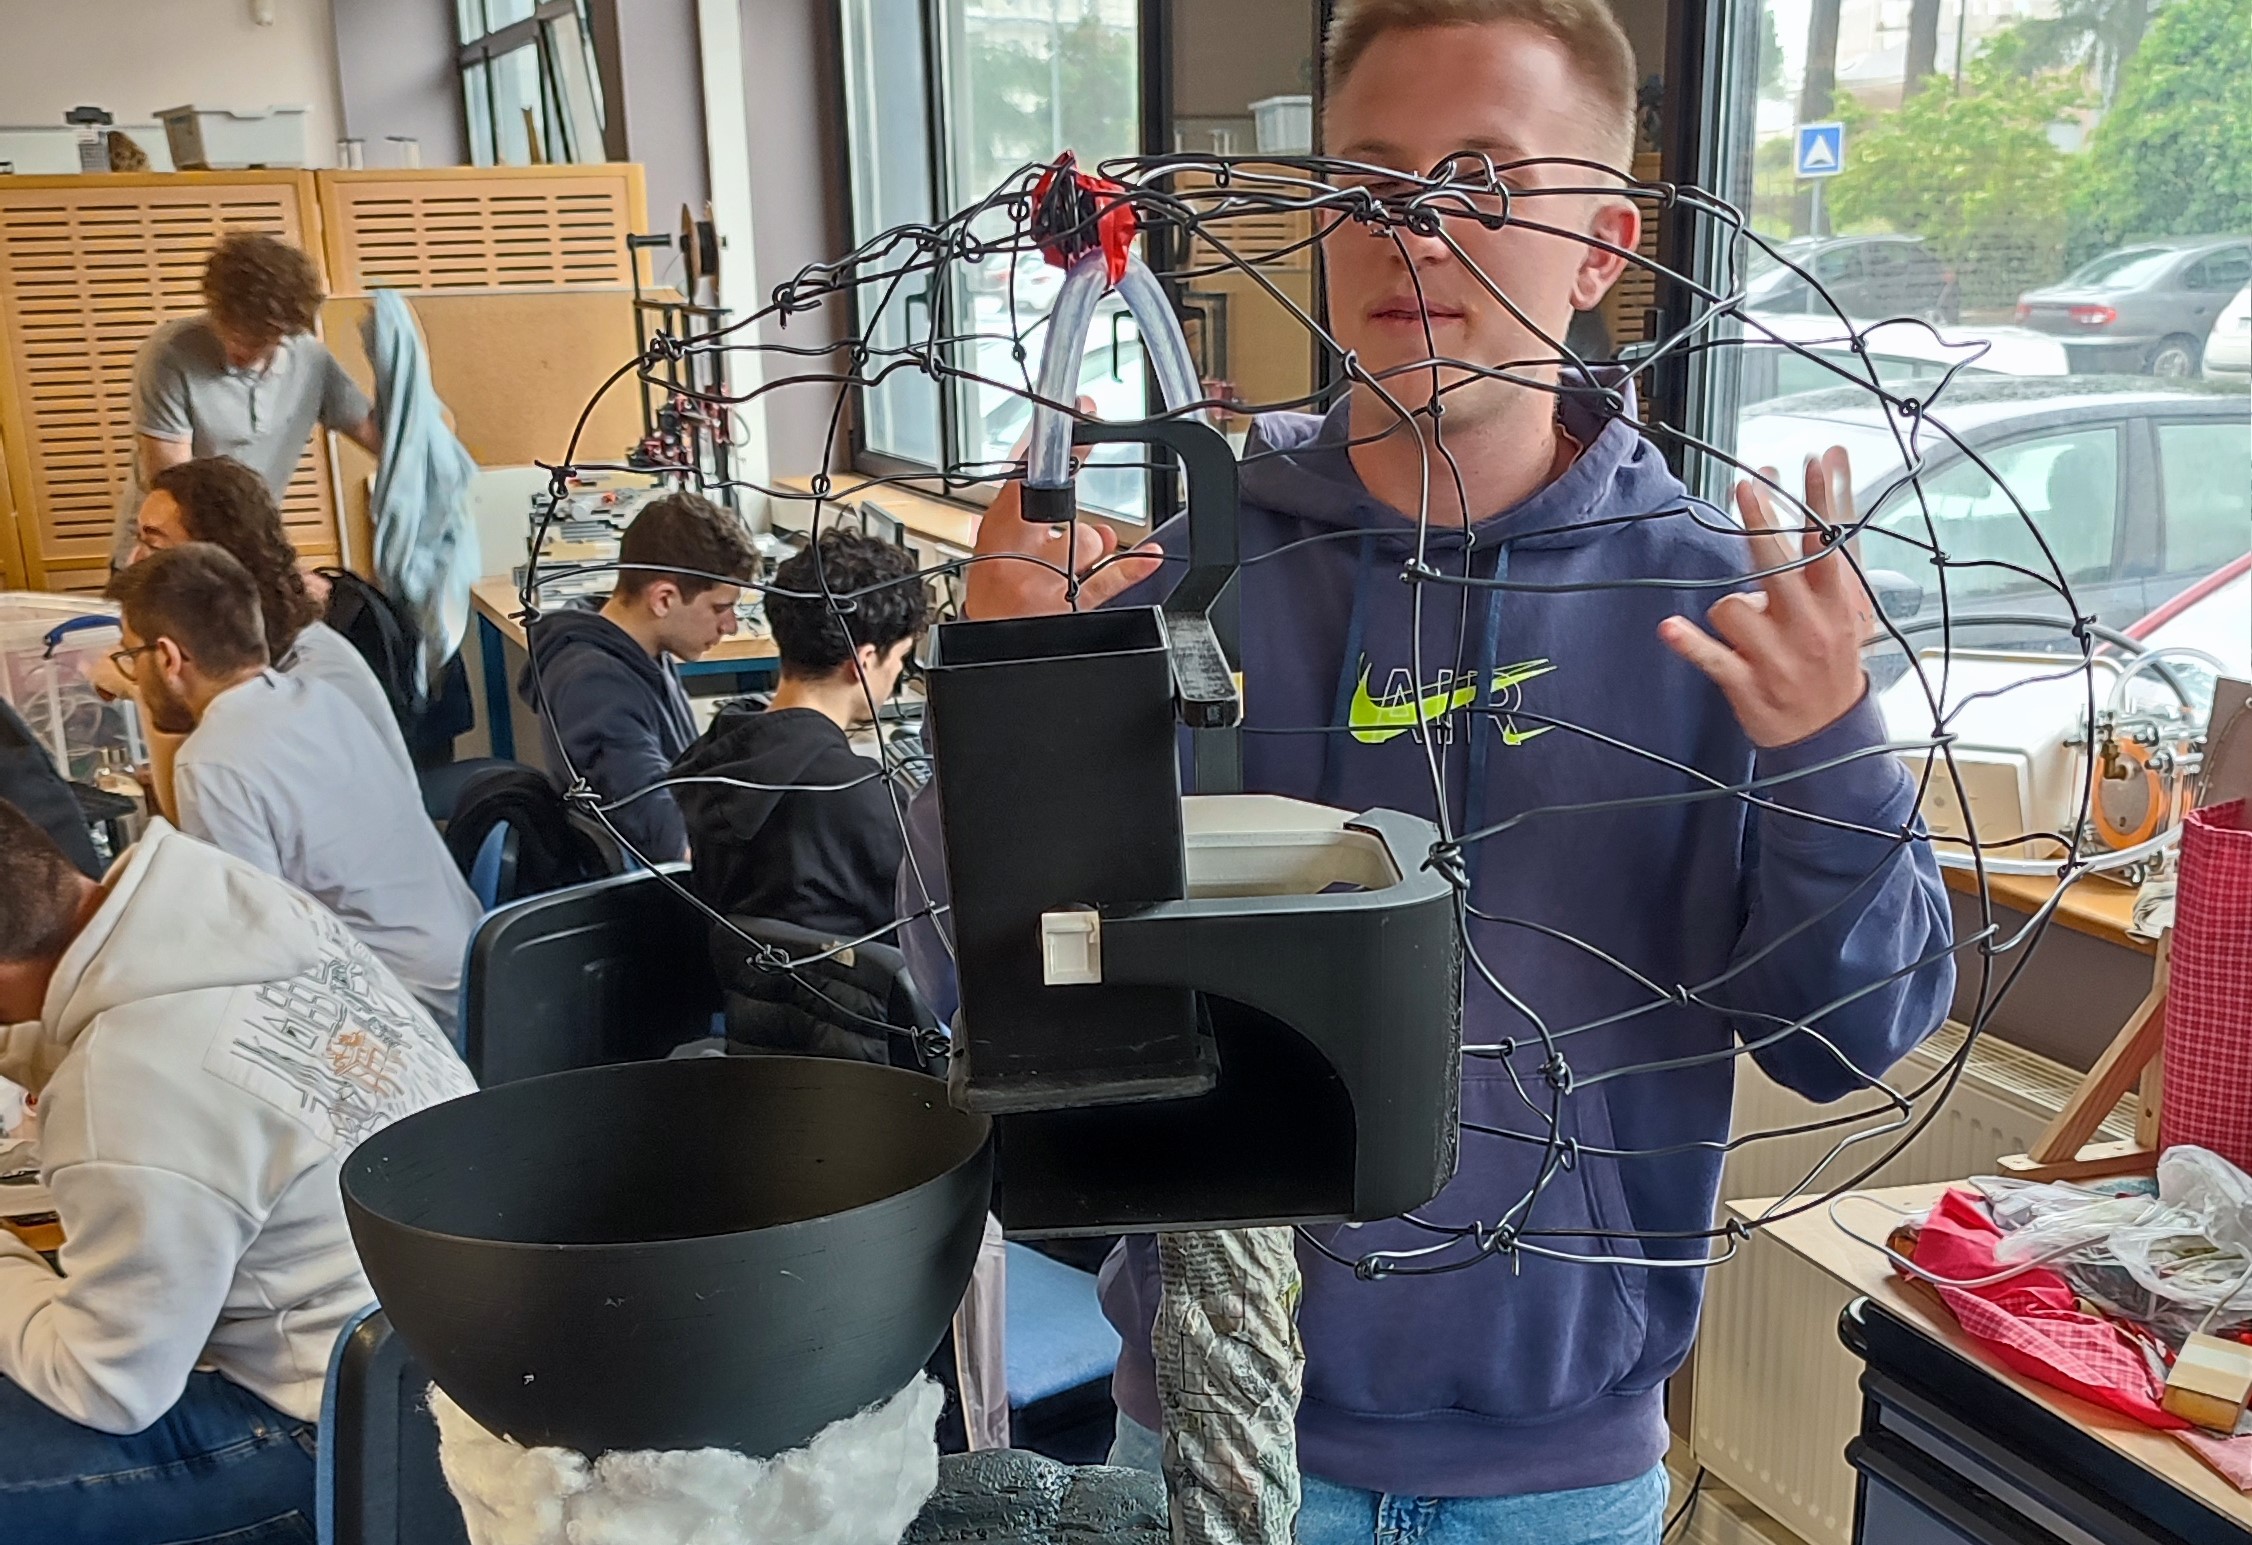
Pour ce faire, nous avons commencé par construire une armature métallique au sommet du grand tasseau en bois, afin de coller ensuite des morceaux de coton autour.

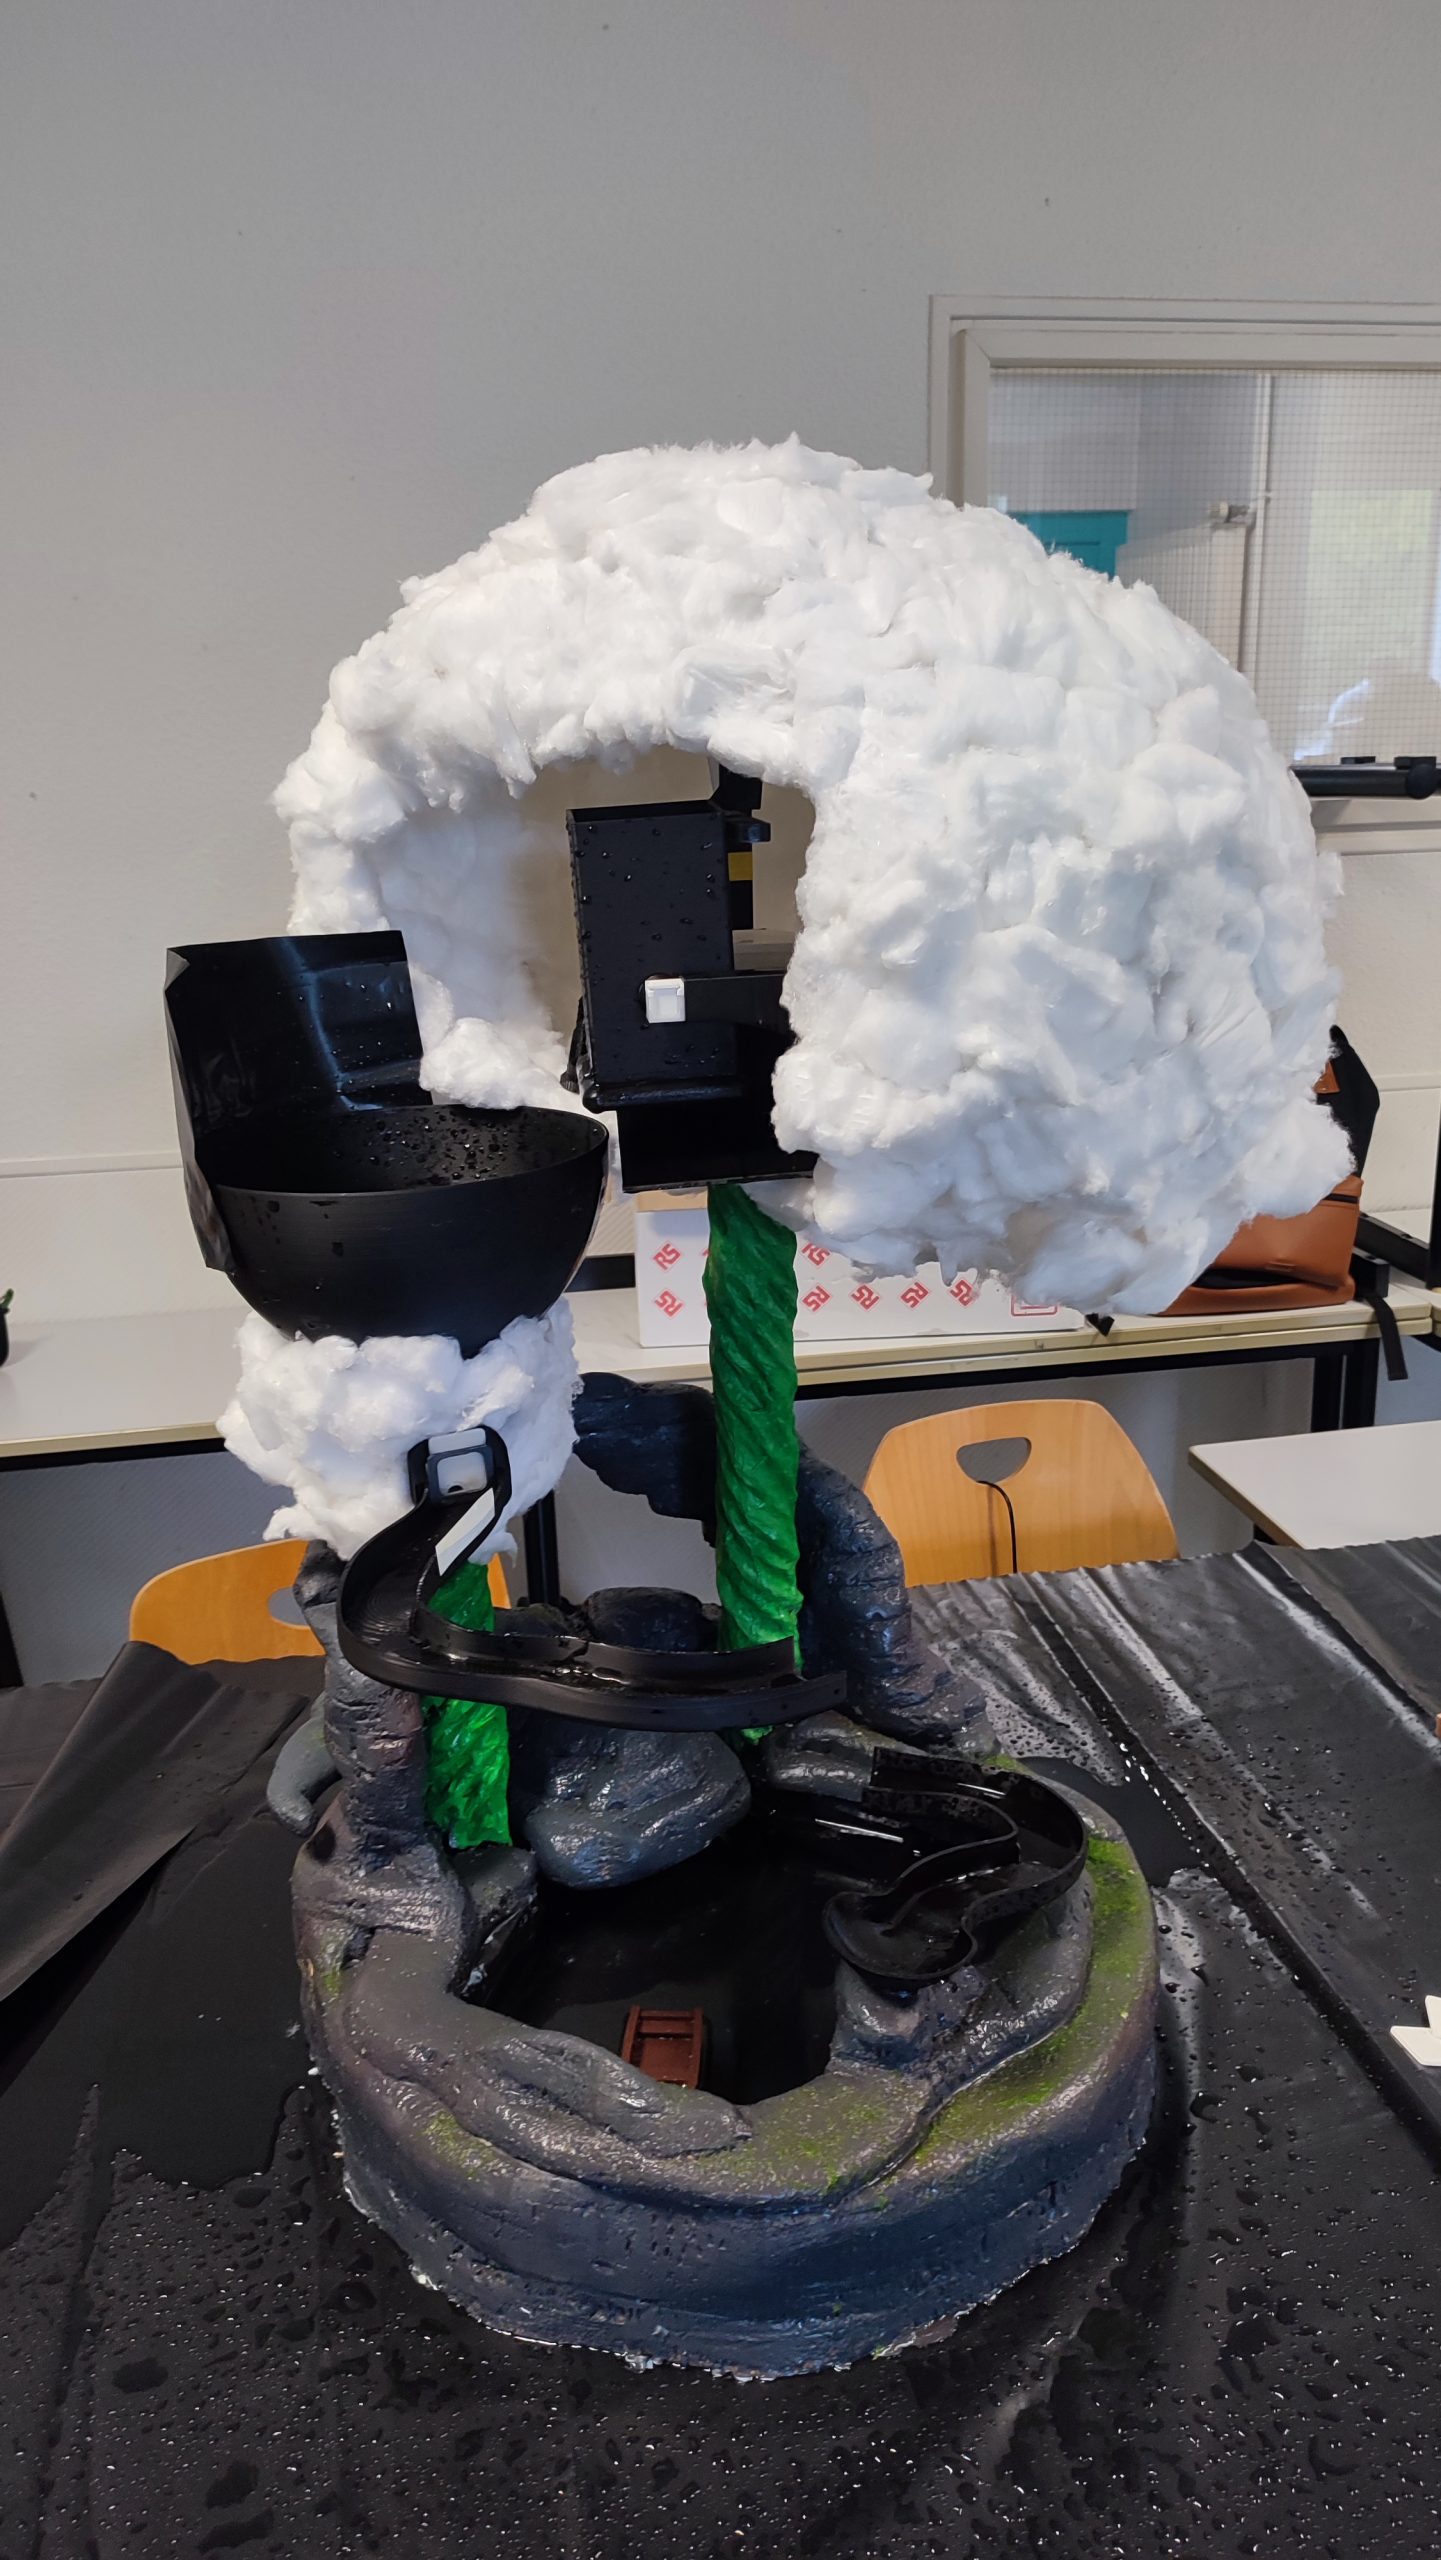
Cependant, nous avons surestimé la taille du nuage, ce qui nous a coûté beaucoup de temps à installer chaque petit morceau de coton un par un. Mais cet effort n’a pas été vain, car après plus de 100 heures de travail, une barque et un château imprimé en 3D, nous vous présentons “Jack et le seau magique”.
Pour conclure, ce projet nous a permis d’apprendre de nouvelles méthodes de travail et de construction, de faire face aux problèmes rencontrés et d’y réagir en conséquence. Bien que nous ayons passé plus de temps à réaliser la décoration qu’à travailler sur le système de basculement du seau, nous avons tout de même essayé de comprendre au mieux le fonctionnement mécanique de celui-ci.
Nous tenons à remercier notre tuteur de projet Monsieur Kachit pour l’aide apportée durant les heures de projet.

Merci de nous avoir lu !

LEFEBVRE Mathis, LUCAS Corentin et LOLLIER Valentin

Le seau d’eau géant

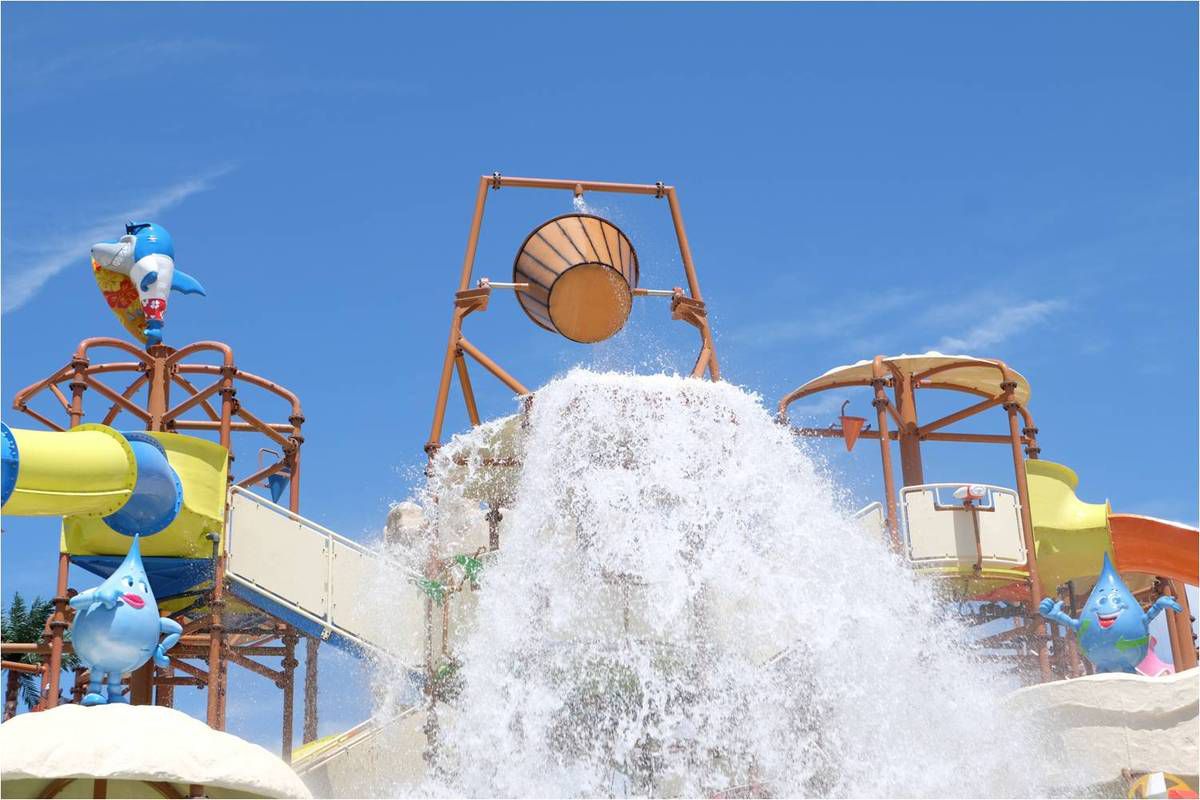
Bonjour à toutes et à tous, dans cet article nous vous présenterons notre projet de 2ème année intitulé “Le seau d’eau géant”. Nous sommes donc 3 étudiants de Polytech Angers : Etienne Le Calvé, Solal Rocheteau et Simon Bouyer, et ensemble nous nous sommes penchés sur ce projet. Ce projet consiste à étudier et comprendre le principe de cette attraction que l’on peut retrouver dans certains parcs aquatiques et d’en reproduire un exemplaire miniature. Sous l’encadrement de M. Maxime Kachit, les mots-clés guidant tout notre projet étaient “Conception et Réalisation”, en suivant ses mots nous avons réussi à créer une représentation à notre image de ce que nous avons compris de ce projet.

Exemple de seau d’eau géant

Etude du projet

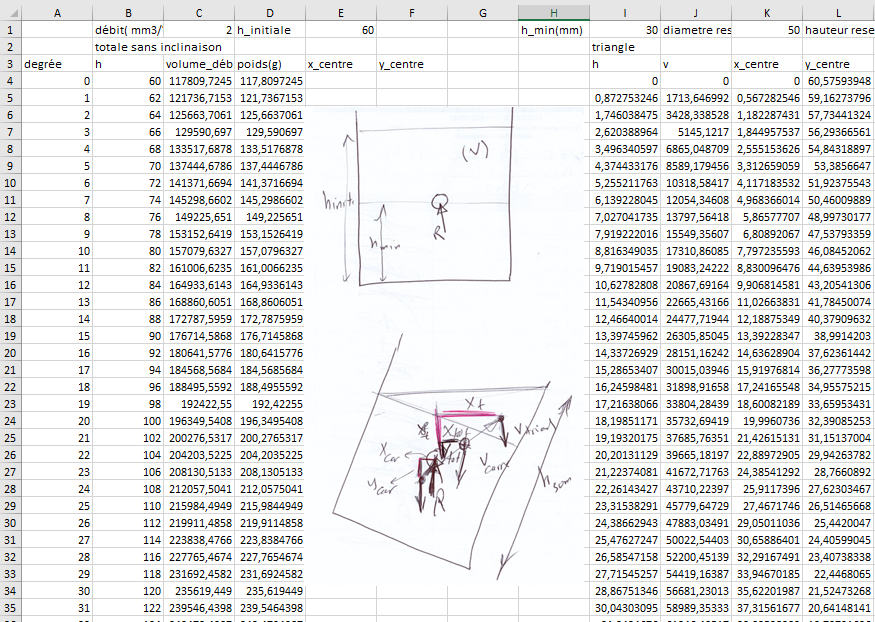
La première phase de ce projet était de comprendre comment fonctionne cette attraction, c’est pourquoi avec l’aide de notre professeur référant, nous avons créé une feuille de calcul Excel regroupant tous les calculs pour voir chaque étape du remplissage du seau avec de l’eau jusqu’à chaque étape de basculement. Ces premiers calculs étaient destinés à un seau à base rectangulaire, cette même base que nous avons changée au fur et à mesure du projet par ailleurs. En changeant la forme de la base nous avons aussi dû modifier notre feuille de calculs, ce fut là nos premières réelles difficultés.

Feuille de calculs Excel

La phase de test

Après la phase d’étude, nous avons dû effectuer une gamme de tests pour nos différents seaux que nous avons imaginés, conçus, imprimés ou encore fabriqués, c’est avant tout grâce à tous ces tests que notre seau final a pu fonctionner correctement.

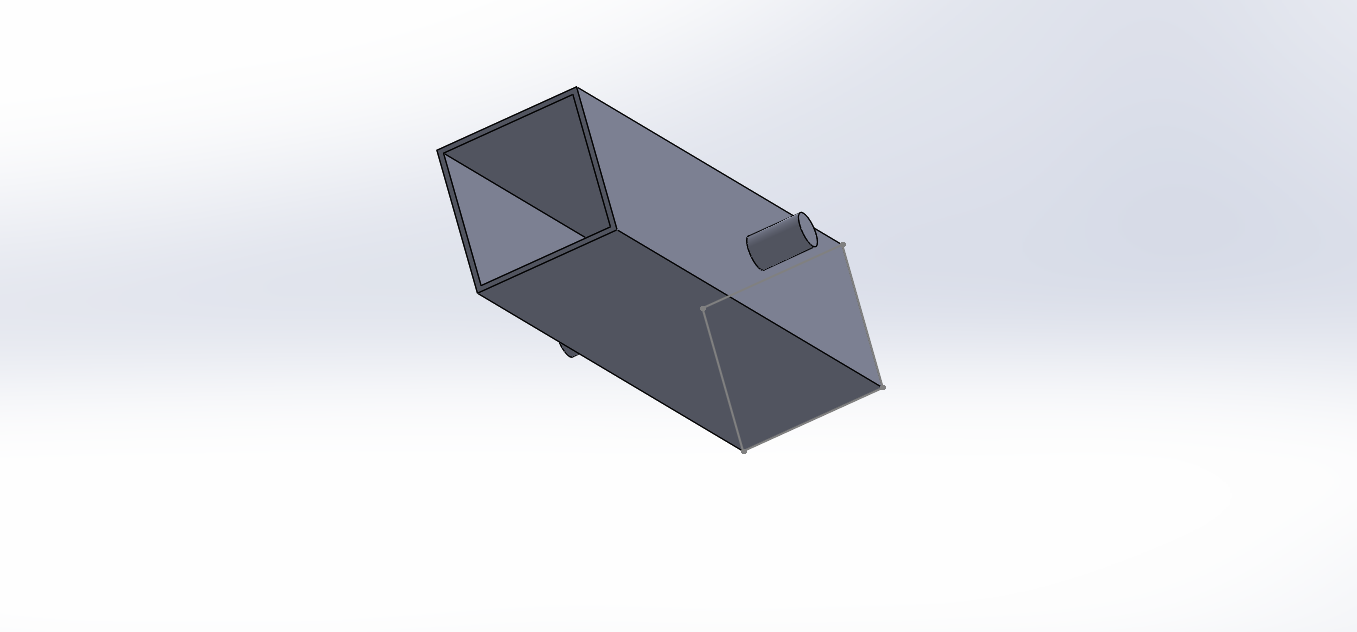
Premier seau de référence

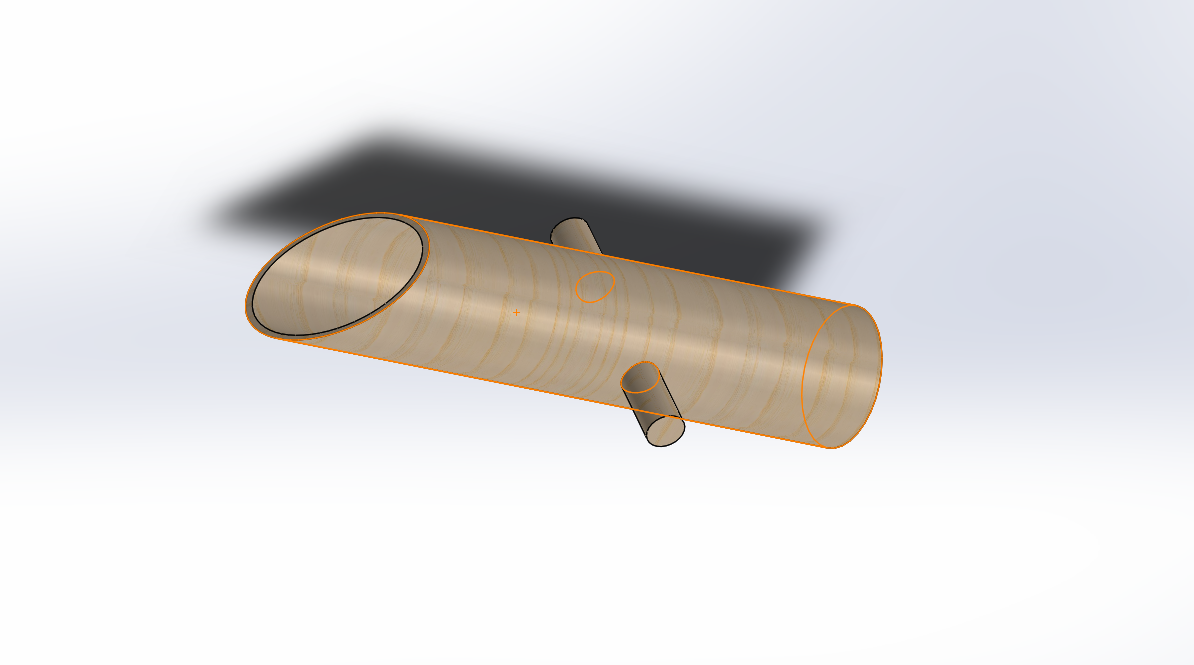
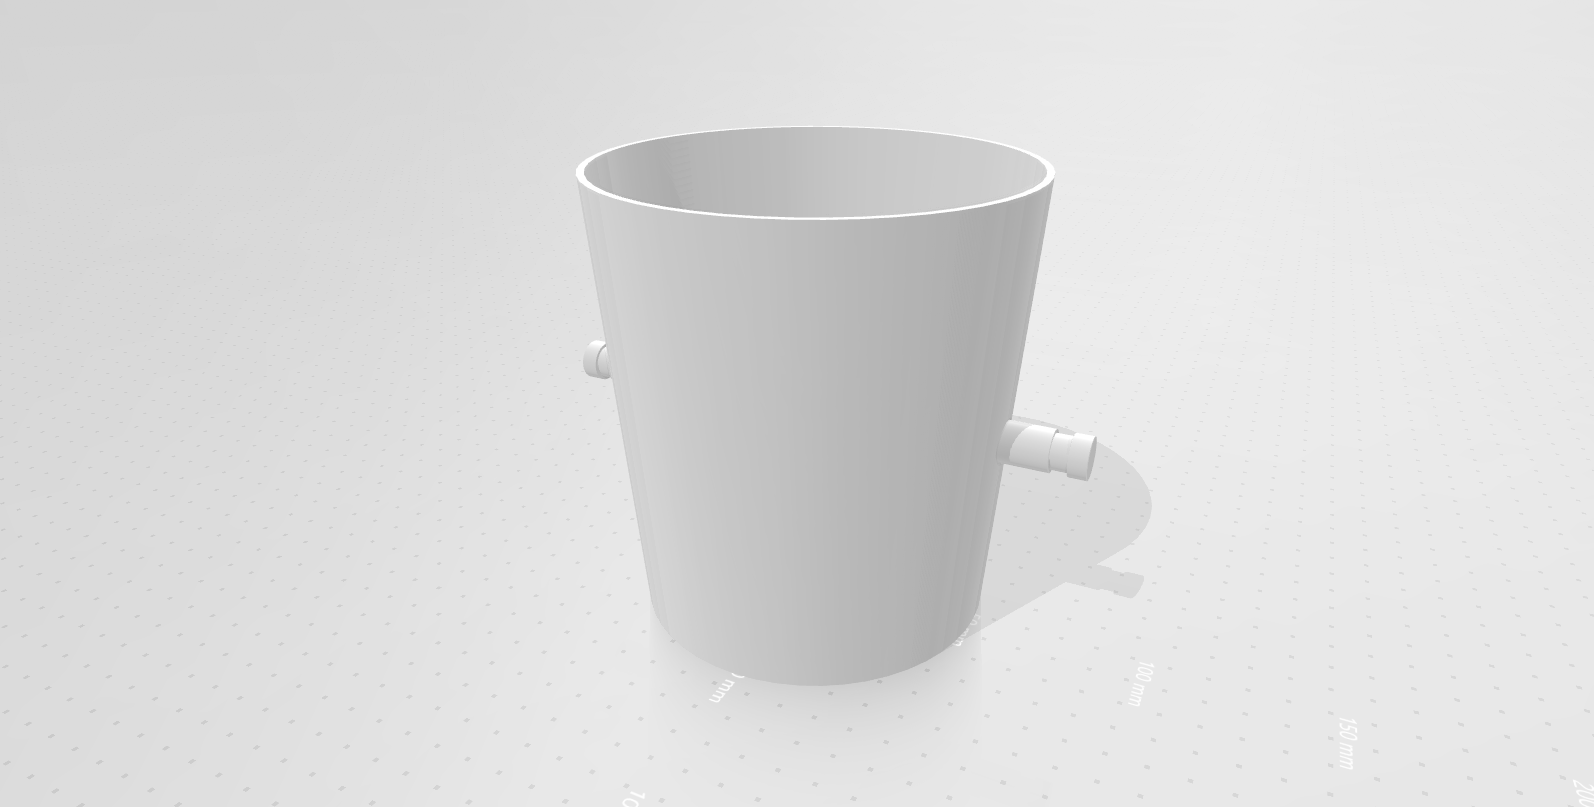
Prototype de seau cylindrique

Seau final

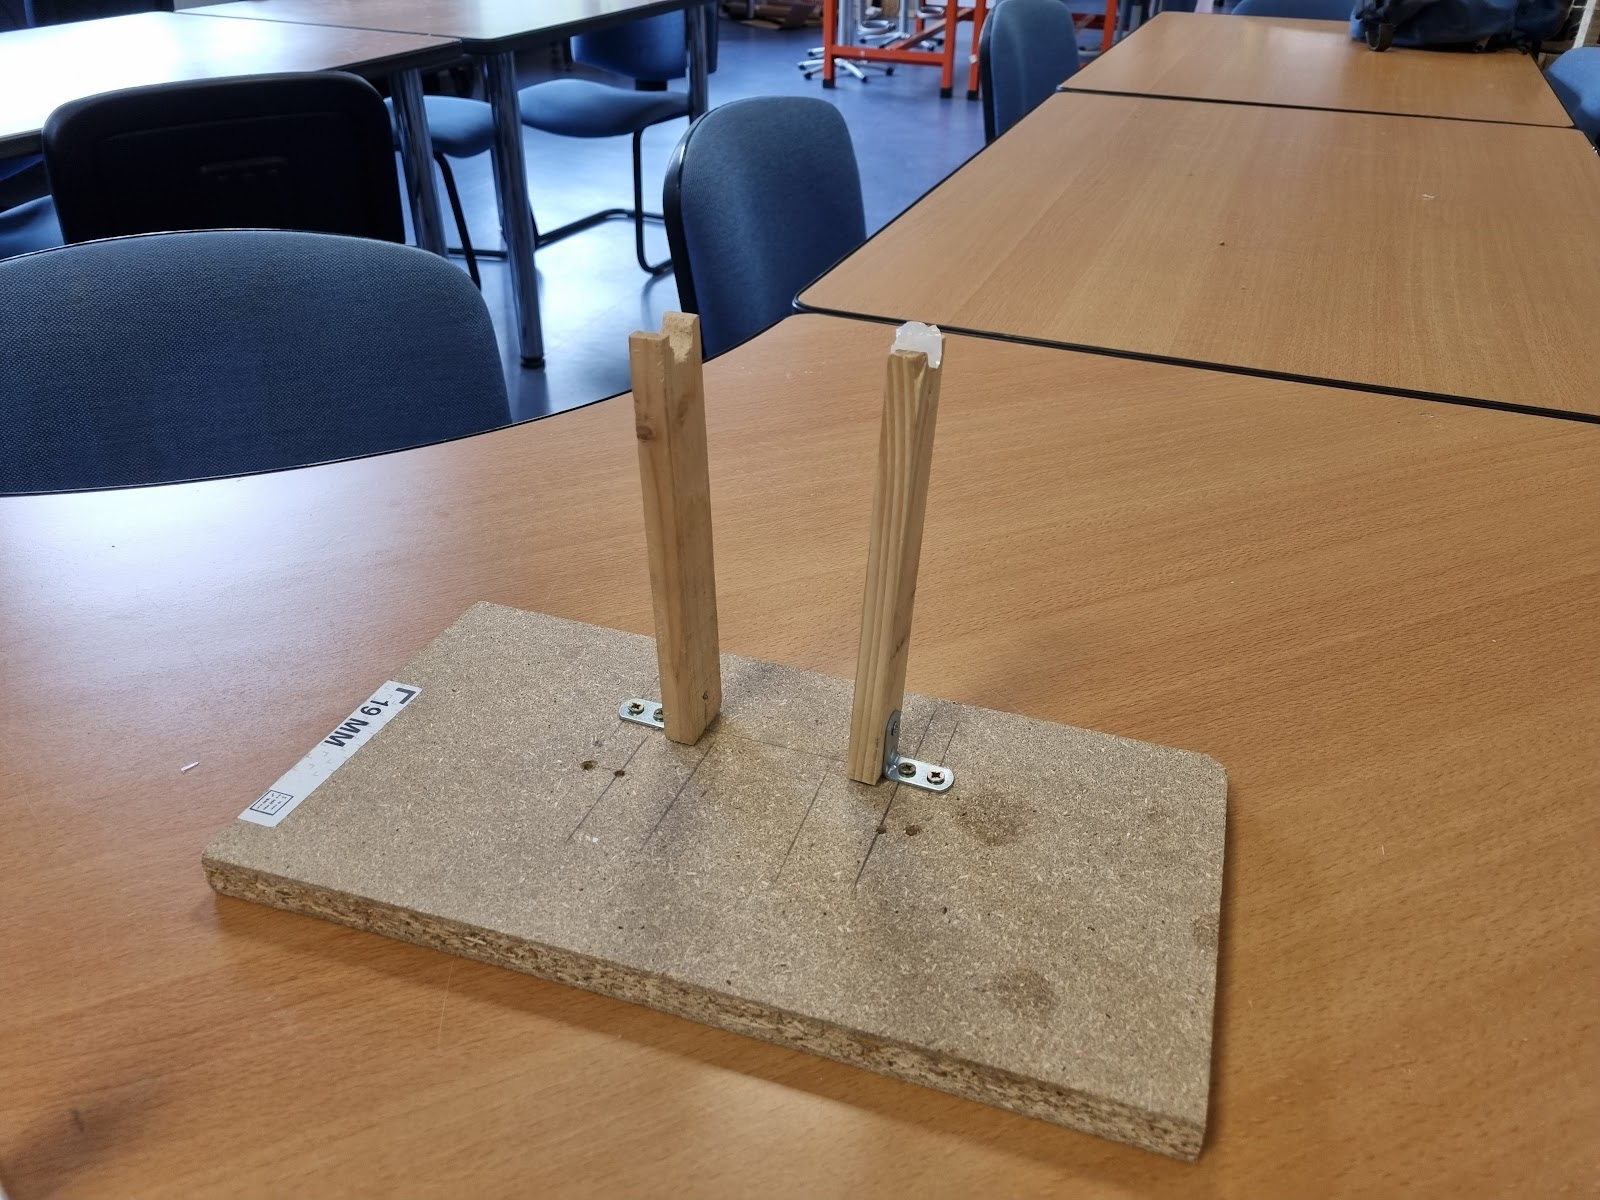
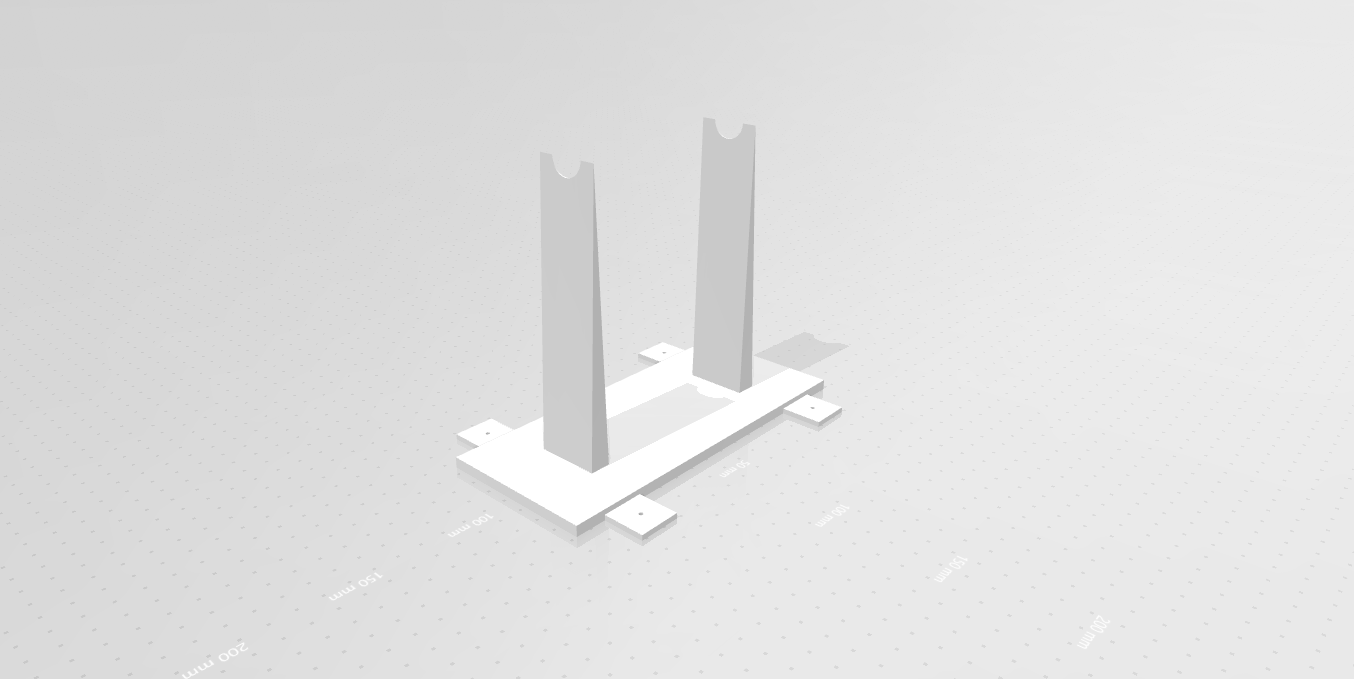
Par ailleurs nous avons aussi eu la nécessité de créer un support pour poser le seau ne plus le tenir dans nos mains. Le premier support était en bois, mais ses frottements trop nombreux nous ont forcés à changer de matériau. Nous avons donc confectionné un support à l’aide de l’impression 3D. Au final, pour la présentation, nous avons utilisé de la ficelle. Principalement pour des raisons esthétiques.

Premier support

Support imprimé en 3D

Fabrication du décor

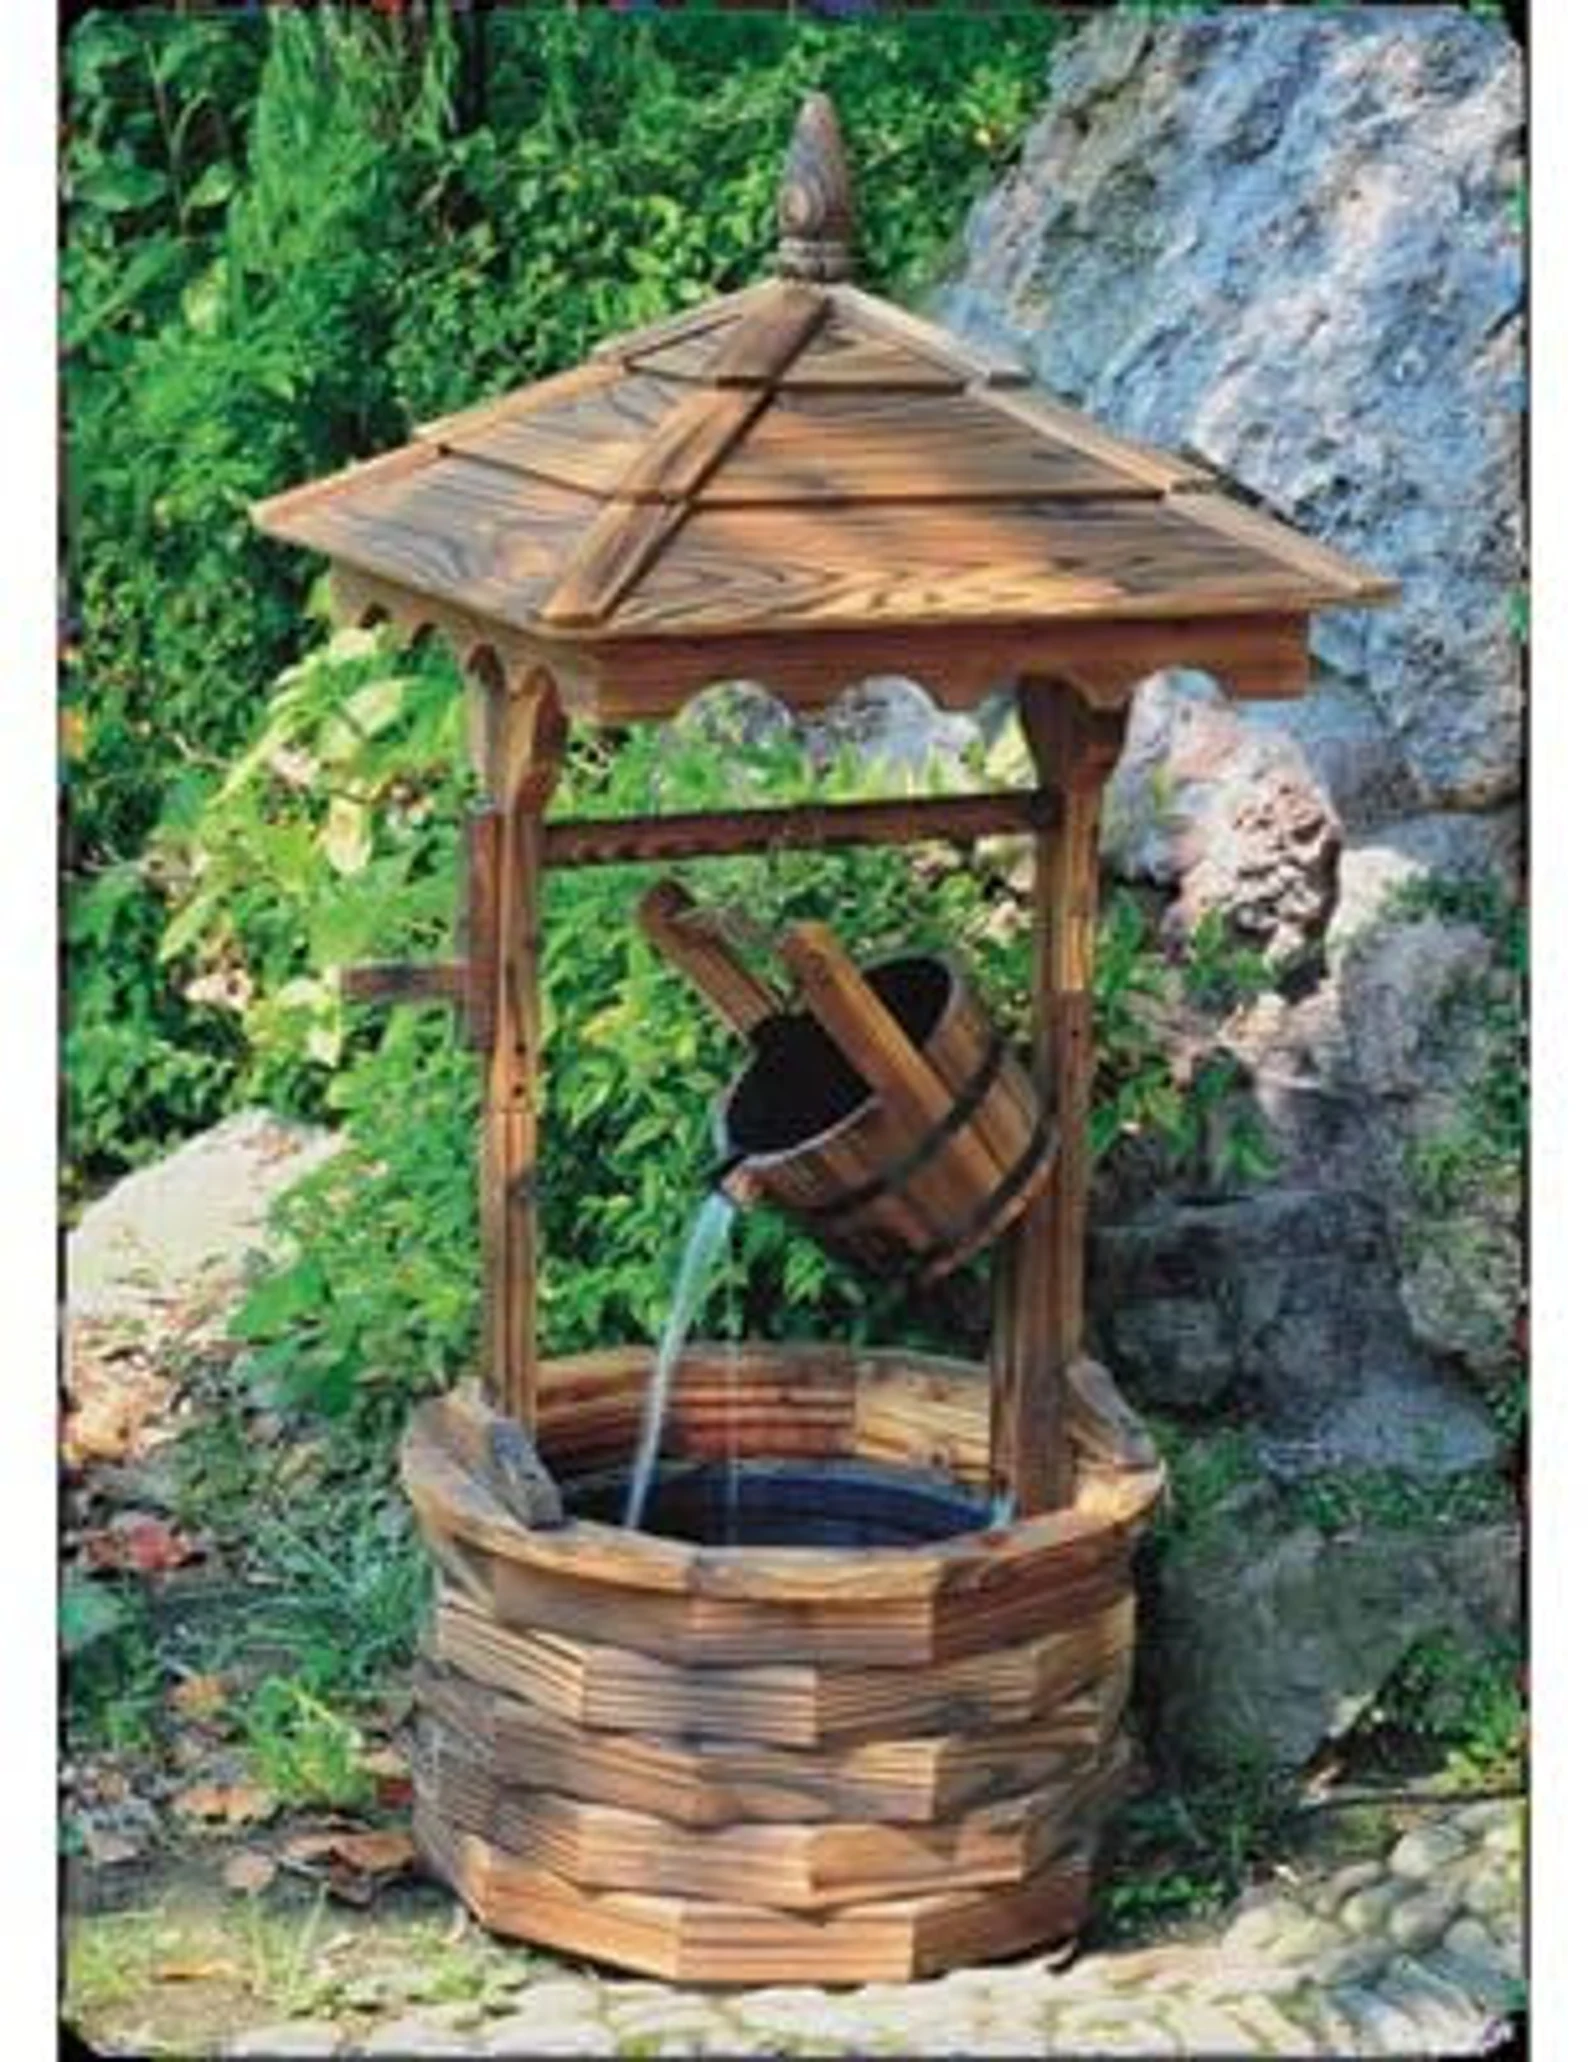
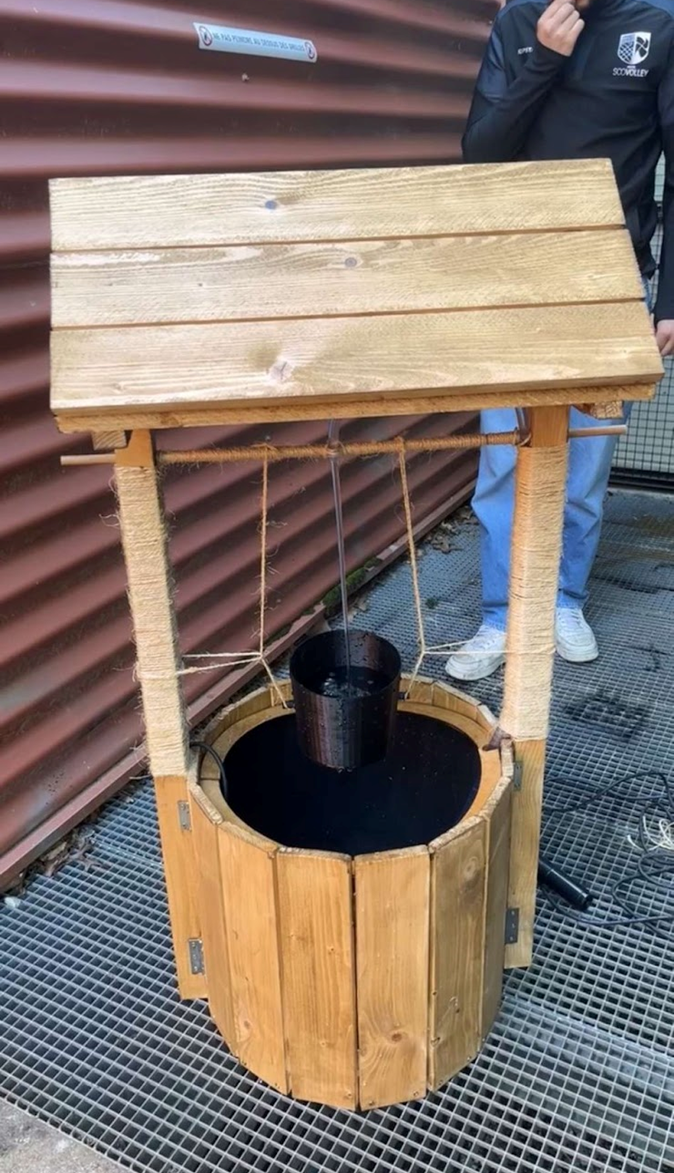
Pour accompagner le seau, nous avons créé un décor inspiré d’un puit en bois. L’objectif étant de mettre en valeur le seau. De plus, nous voulions aussi essayer de créer un deuxième décor inspiré d’une fontaine japonaise.

Fontaine en forme de puits

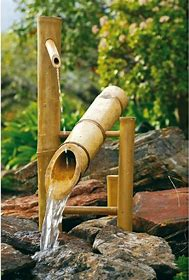
Fontaine japonaise

Après réflexion, nous avons décidé de faire seulement la première fontaine en forme de puits. Nous avons trouvé les pièces et matériaux nécessaires pour des bons de commande, puis nous avons débuté la fabrication du décor. Après de nombreuses heures de travail, nous avons donc pu obtenir le résultat suivant :

Nous avons aussi fait une vidéo que nous avons montrée lors de la présentation des projets de deuxième année, elle récapitule l’ensemble de la création du projet.

Conclusion

Pour résumé, ce projet fut un moment d’immersion dans le monde des ingénieurs, avec tous les problèmes que nous avons eu et que nous avons dû résoudre, nous avons vécu cette expérience comme un avant-goût du monde du travail. Nous avons beaucoup appris avec ce projet et nous sommes fiers de nos résultats.

Nous voulons remercier notre tuteur, Monsieur Maxime Kachit, pour son aide durant toute la durée du projet.

Merci d’avoir lu notre article en espérant que vous l’ayez apprécié,

Etienne Le Calvé, Solal Rocheteau et Simon Bouyer.

Images:

Amazon.fr : puits decoration jardin

Fontaine à Eau en Bambou avec Pompe, Caractéristiques De l’eau en Bambou pour Le Jardin,Cascade de décoration Zen Japonaise Cascade intérieure/extérieure en Bambou : Amazon.fr: Jardin

Générateur d’hydrogène

Bonjour à vous qui lisez cet article,

Cet article présente notre projet réalisé dans le cadre du dernier semestre de deuxième année de PeiP à Polytech Angers. Nous avons eu comme but de créer un générateur d’hydrogène. Nous avons souhaité faire ce projet grâce à son aspect durable et concret.

Introduction

L’hydrogène est une source d’énergie propre et renouvelable qui offre une alternative prometteuse aux combustibles fossiles. Notre projet vise à concevoir et développer un générateur d’hydrogène capable de produire de l’hydrogène de manière efficace et durable. Cet hydrogène pourrait être utilisé dans diverses applications, notamment dans les secteurs de l’énergie, des transports et de l’industrie.

Les objectifs :

  • Production durable : Utiliser une technologie de manière à produire de l’hydrogène de manière complètement décarbonée et durable.
  • Ergonomie : Mettre au point un générateur suffisamment puissant qui soit simple à utiliser et en ayant un visuel esthétique qui permette de montrer le processus de fonctionnement.
  • Efficacité énergétique : Optimiser le processus de production pour maximiser l’efficacité énergétique et réduire les pertes.

Conception

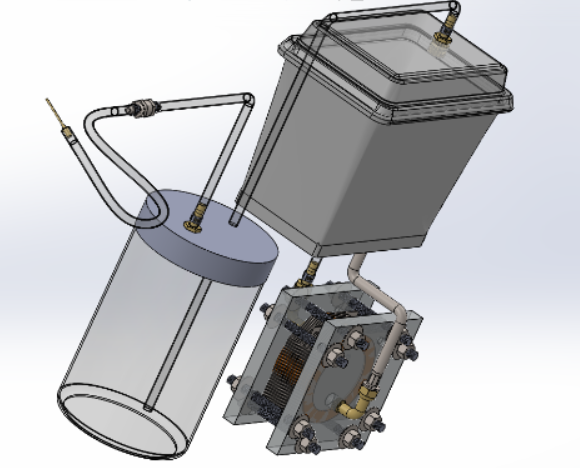
Au début du projet, nous avons commencé par chercher des informations en ligne sur les manières de construire un générateur d’hydrogène. Nous avons fini par trouver la solution la plus pratique et réalisable qui était d’utiliser le processus d’électrolyse de l’eau malgré les différentes options qui s’offraient à nous (reformage de gaz naturel, gazéification des biomasses, photolyse de l’eau …). Une fois le fonctionnement trouvé, nous nous sommes documentés sur les différentes possibilités de réalisation pour trouver notre design. Une fois cela fait, nous avons modélisé notre prototype en CAO sur SOLIDWORKS et après un certain temps nous avons obtenu ceci :

Modélisation du prototype (SOLIDWORKS)

Et est venu le temps des achats du matériel … Après quelques allers-retours au Leroy Merlin, nous avons pu savoir ce qu’il manquait et quoi acheter en ligne. Après beaucoup de recherches pour trouver des plaques en acier inoxydables, nous avons préparé notre commande et commencé la récupération des pièces disponibles à Leroy Merlin en physique.

Réalisation

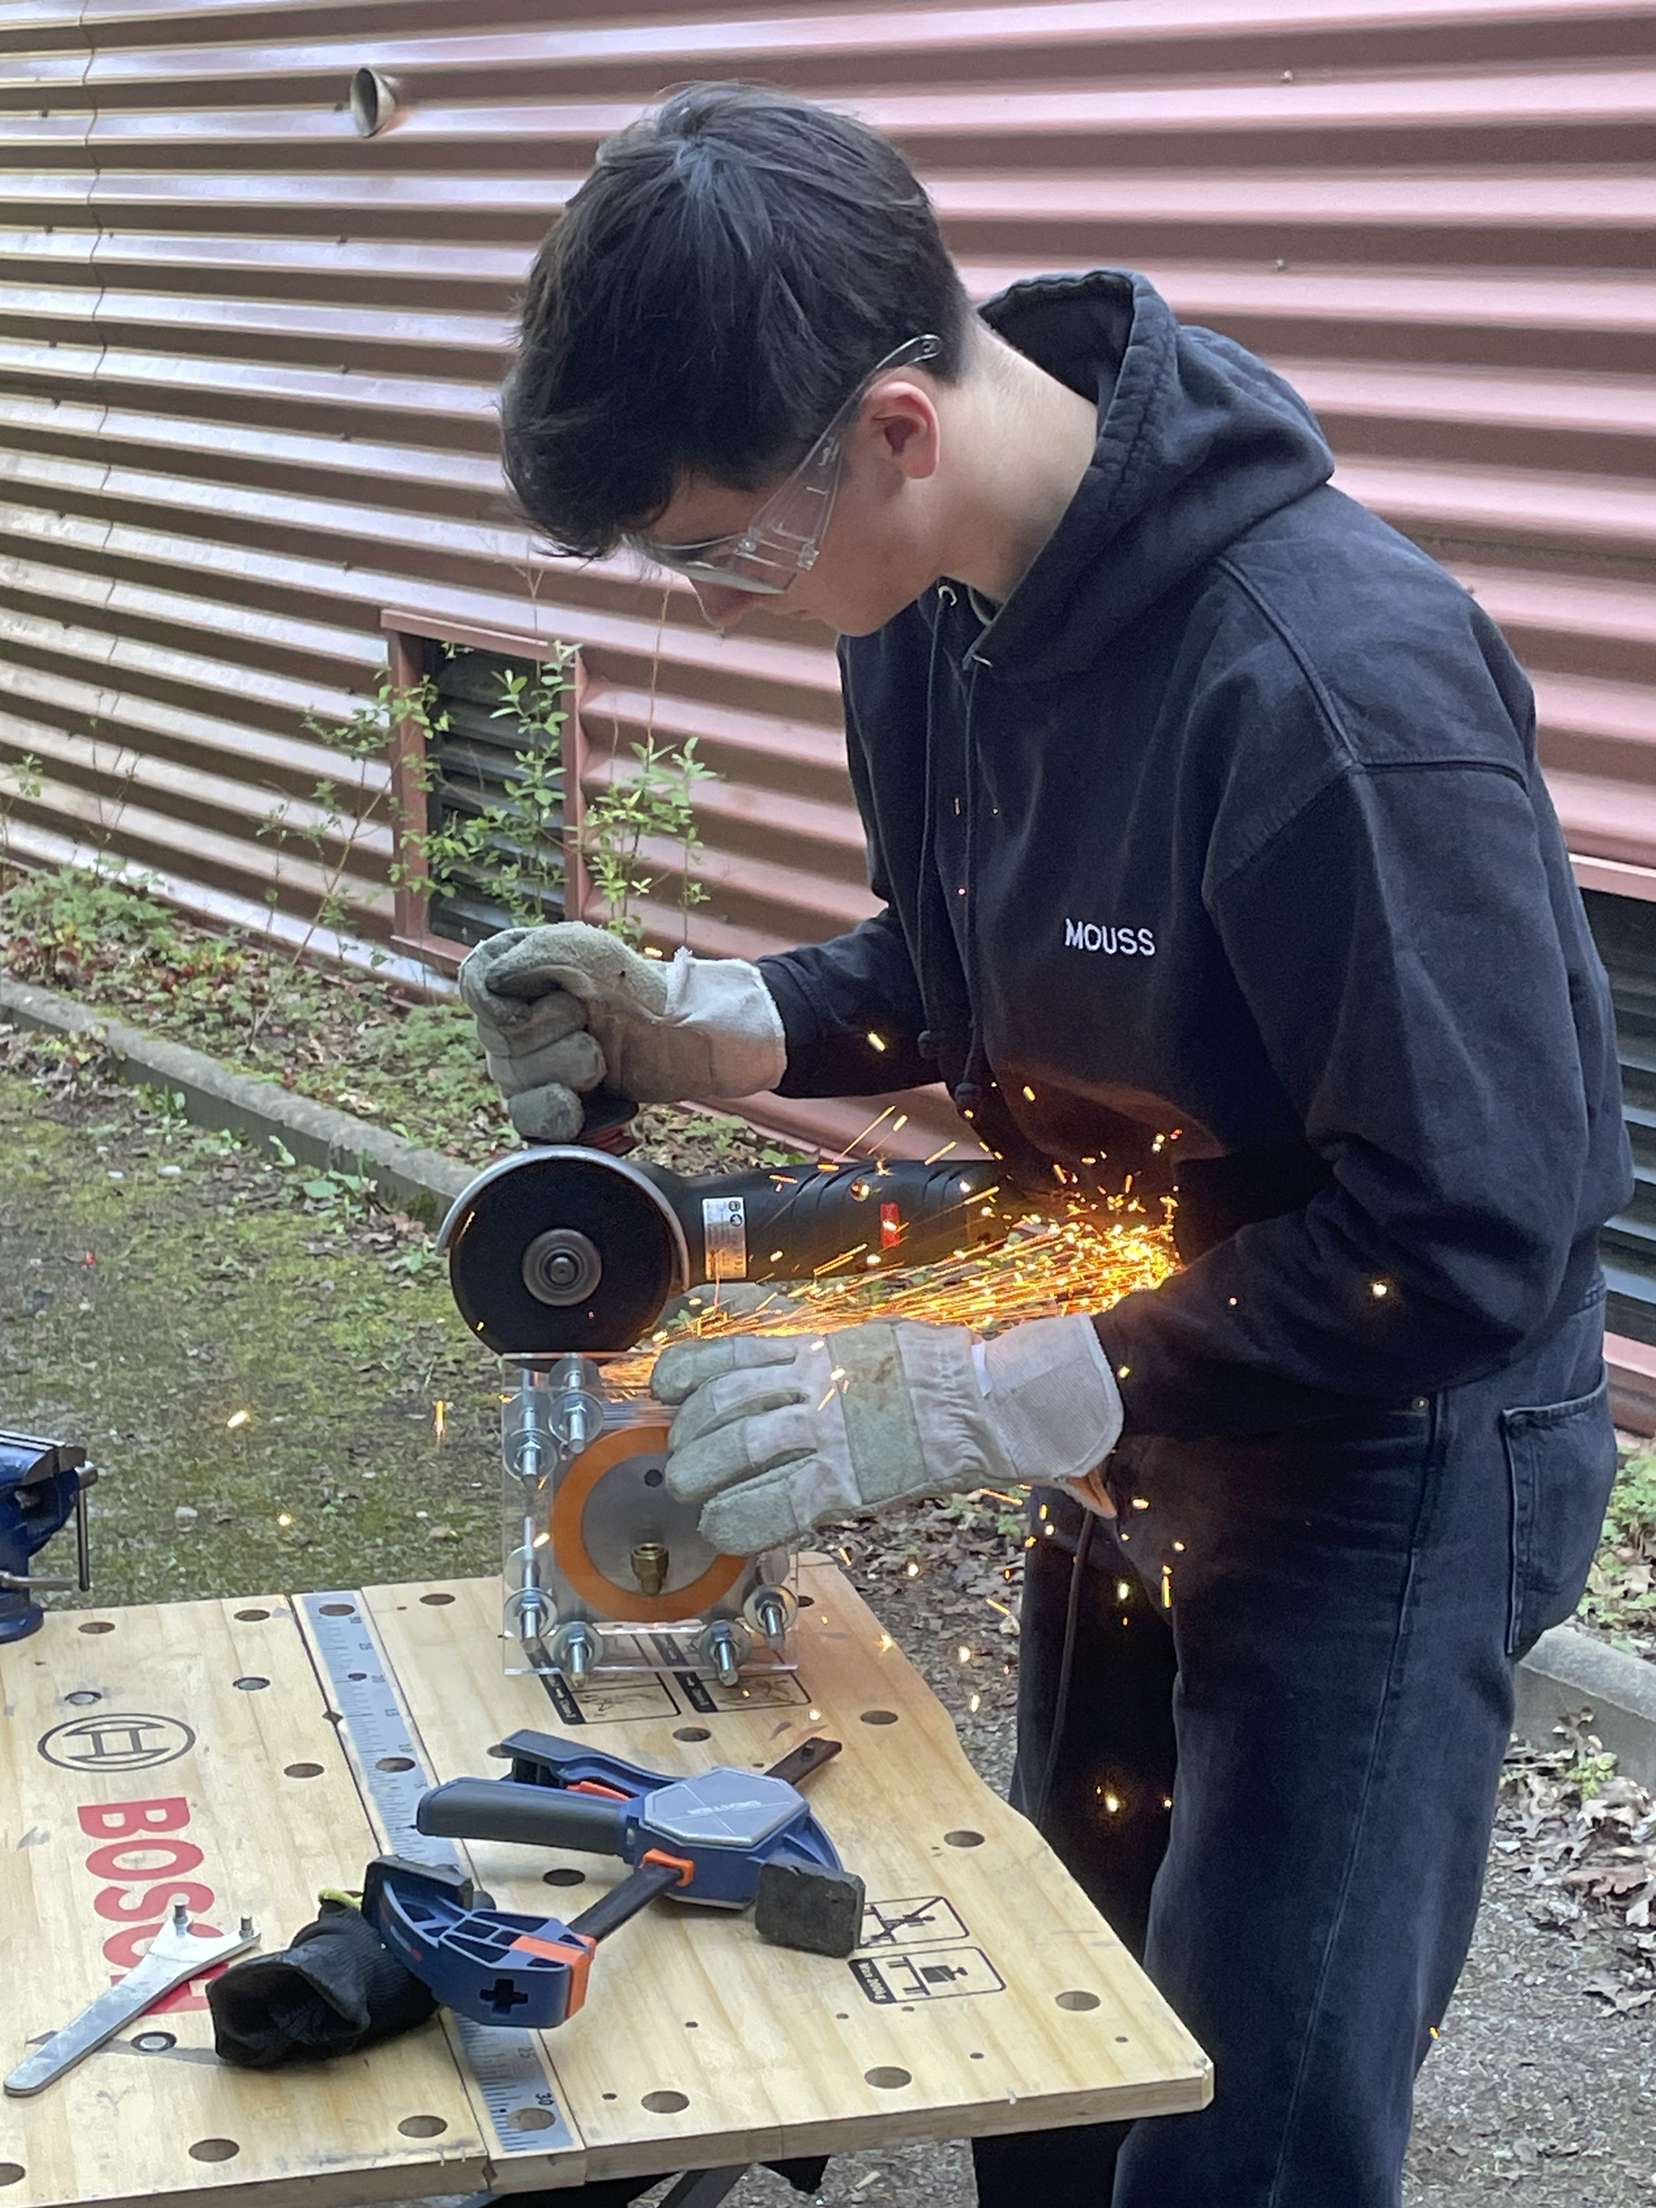
Une fois tous les composants arrivés, nous avons pu commencer la réalisation de notre générateur. Entre perçage, sciage, étanchéité, découpe et assemblage nous avons eu fort à faire mais nous sommes arrivés à un résultat final satisfaisant mais sans avoir fait de test … Nous devions prouver que notre générateur fonctionnait par le moyen que l’on souhaitait. On a commencé le projet avec comme idée d’installer une lance au bout du tuyau de sortie et d’allumer une flamme qui serait continue grâce à la combustion de l’hydrogène produit, une flamme bleue suffisamment chaud pour faire fondre du métal … Or ça n’a pas été possible et nous avons choisi finalement de le faire exploser après l’avoir récupéré dans un bocal :

Explosion de l’hydrogène

Comment le générateur fonctionne-t-il ?

Premièrement, on remplit le réservoir qui se situe en hauteur (bac pavé par rapport à l’image ci-dessus) avec un mélange d’eau et d’hydroxyde de potassium, ce qui permet d’améliorer la conductivité électrique de l’eau. Ce mélange va descendre pour être injecté dans le générateur qui est composé de plusieurs plaques d’acier inoxydable isolées et étanches entre elles avec chacune 2 trous alignés afin que lé mélange puisse circuler entre les plaques et que le gaz produit puisse s’échapper par les trous supérieurs. Les plaques aux extrémités étant branchées au pôle – d’une source d’électricité et la plaque du milieu au pôle +, le courant est donc obligé de passer à travers le mélange pour passer des pôles – vers le pôle + et ainsi provoquer l’électrolyse de celui-ci. Une fois l’électrolyse lancée, du gaz se forme et est évacué de l’autre côté du générateur et remonte dans le réservoir. Ensuite il ressort du réservoir pour être dirigé vers le “bulleur” plein d’eau. Le tuyau force le gaz à rentrer en bas du bulleur pour qu’il traverse l’eau en remontant, ce qui permet d’éliminer les dernières traces d’humidité du gaz. Enfin, le gaz quitte le bulleur dans un tuyau de sortie pour en faire l’utilisation voulue.

Fonctionnement du générateur

Conclusion

Notre projet de générateur d’hydrogène a été une aventure enrichissante et éducative qui nous a permis de développer et de renforcer nos compétences en gestion de projet, de répartition des tâches et de travail d’équipe. Nous avons non seulement amélioré nos compétences techniques et créatives, mais nous avons également acquis une compréhension approfondie des nombreux aspects du métier d’ingénieur.

En surmontant divers défis, nous avons développé des solutions innovantes et pratiques. Ce projet a renforcé notre conviction que l’hydrogène peut jouer un rôle clé dans la transition vers des sources d’énergie plus durables et respectueuses de l’environnement.

Merci d’avoir pris le temps de lire cet article et nous espérons qu’il vous aura plu !

CHARON Louis / MOUSSAY Raphaël / FOUQUET Noé

Le Mélangeur de carte

Bonjour à toutes et à tous,

Le projet que nous allons vous présenter dans ce blog est un mélangeur de cartes créé et développé par notre équipe. Un groupe constitué de trois étudiants en deuxième année d’école d’ingénieurs à Polytech Angers : Valentin PILLET, Pierre DEBLAISE et Victor DRAPEAU.

Le projet “mélangeur de cartes” consiste, comme son nom l’indique, à créer une machine qui prend un jeu de cartes et le renvoie mélangé. Mais attention, il faut que le mélange soit “parfait”, c’est-à-dire que les probabilités que chaque carte soit à une position donnée soient identiques.

Pour la présentation de ce projet, nous avons décidé de vous montrer les différentes étapes de la création dans l’ordre chronologique.

Le brainstorming

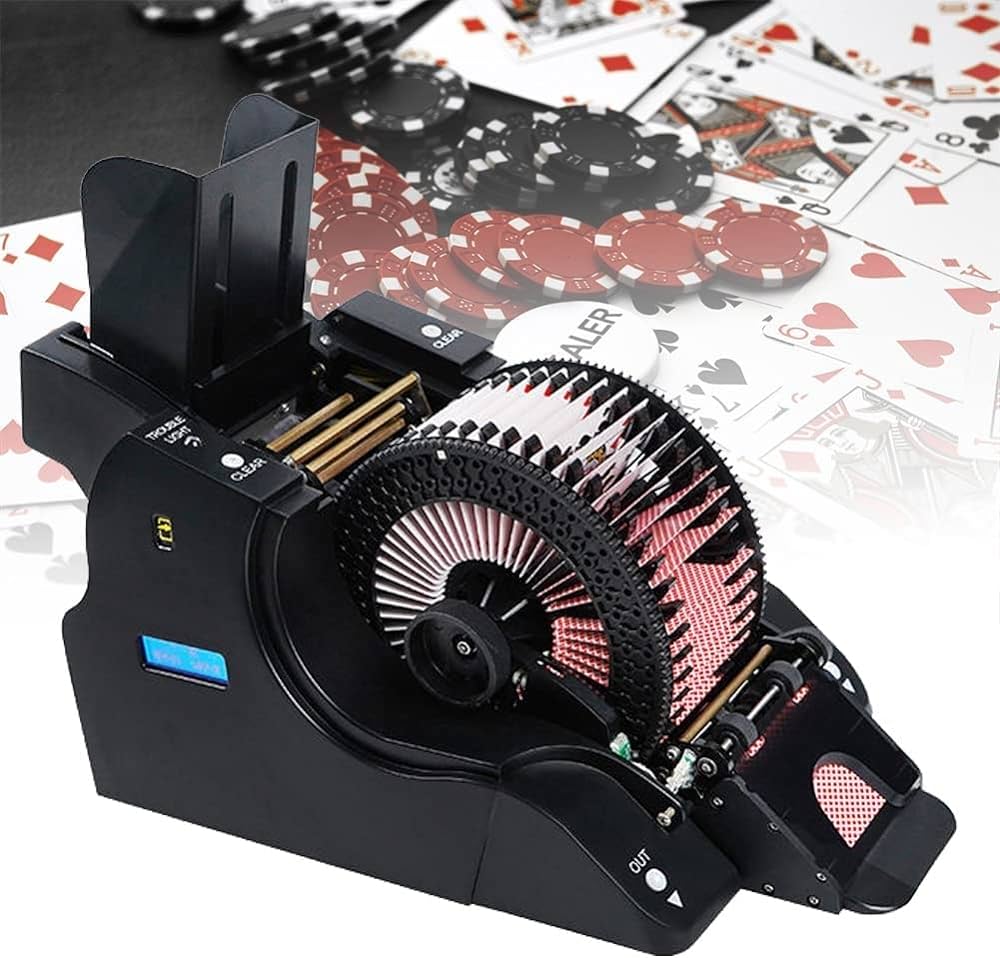
Au début, l’objectif semblait facilement atteignable : il fallait faire un mélangeur de cartes “parfait”. Cependant, après quelques heures de réflexion, nous nous sommes vite rendu compte que ce ne serait pas aussi simple que ça. En effet, au-delà du mélange parfait, il nous fallait une machine petite, facilement transportable, facilement démontable et avec un minimum d’esthétique. C’est pourquoi, après quelques recherches sur le net, nous avons eu l’idée de nous inspirer des mélangeurs de cartes de casino. Ce sont des machines qui correspondent en tout point à l’image que nous nous faisions d’un mélangeur de cartes. En revanche, ces machines coûtent extrêmement cher, entre 5 000 et 10 000 euros pour une seule machine. Vous pouvez voir une représentation d’un mélangeur de cartes de casino sur la photo ci-dessous.

La modélisation CAO

Tout projet de conception est obligé de passer par cette étape. La modélisation de notre mélangeur de carte a été une phase longue mais essentielle dans ce projet. Elle nous a permis d’avoir un premier aperçu de ce que nous étions en train de créer. Mais aussi car cela permettait de tester, changer puis encore tester jusqu’à ce qu’une version nous plaît.

Il faut savoir que cette version du mélangeur de carte sur CAO est un aboutissement de toutes nos heures de travail. Il est bien différent de notre maquette de base.

La conception du mélangeur de carte

Place à la conception, pour cela il nous a fallu quelques matières premières telles que:

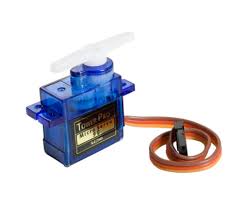
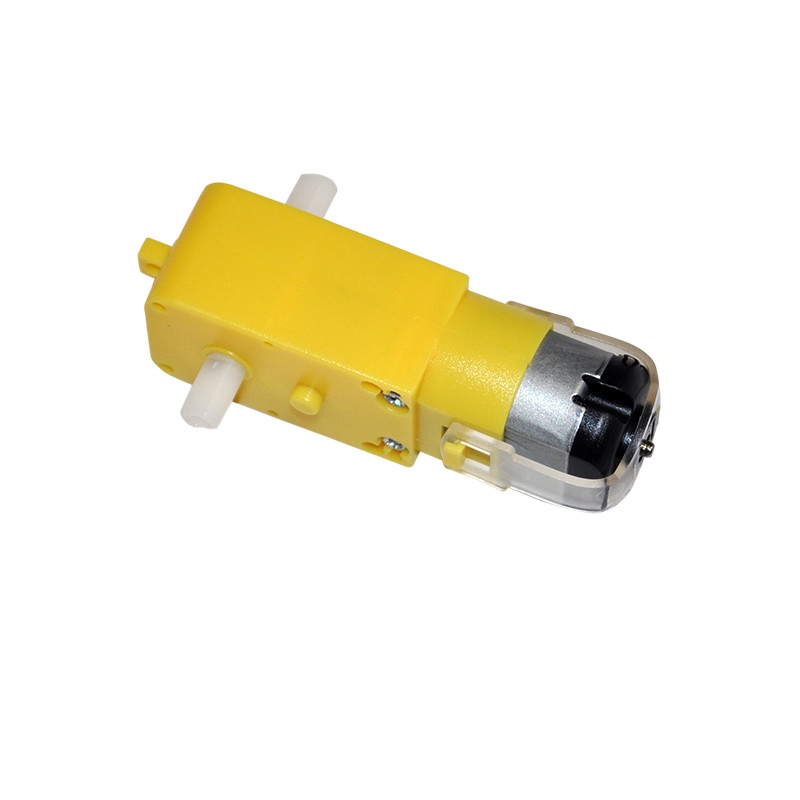
2 servomoteurs

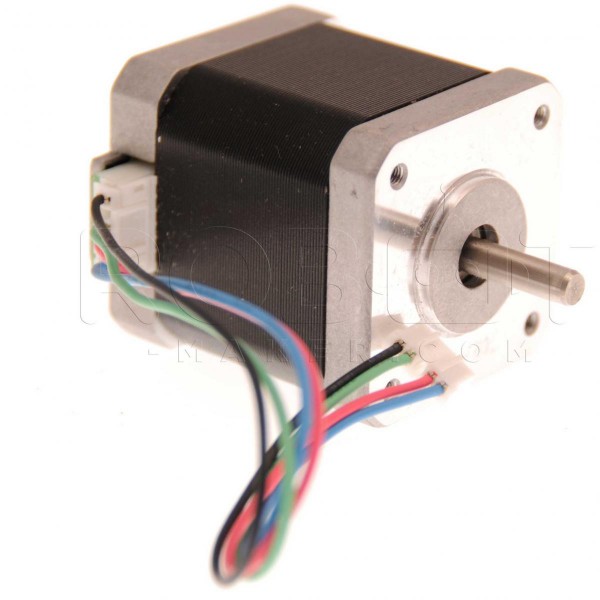
1 moteur pas à pas

1 moteur à courant continu 5V

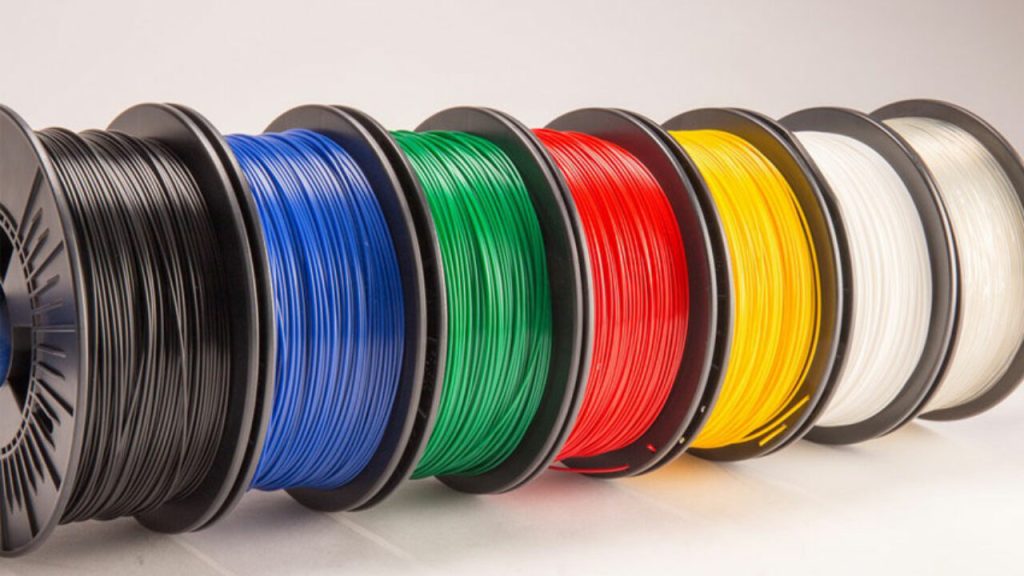
du filament pour impression 3D

des plaques de PVC transparent

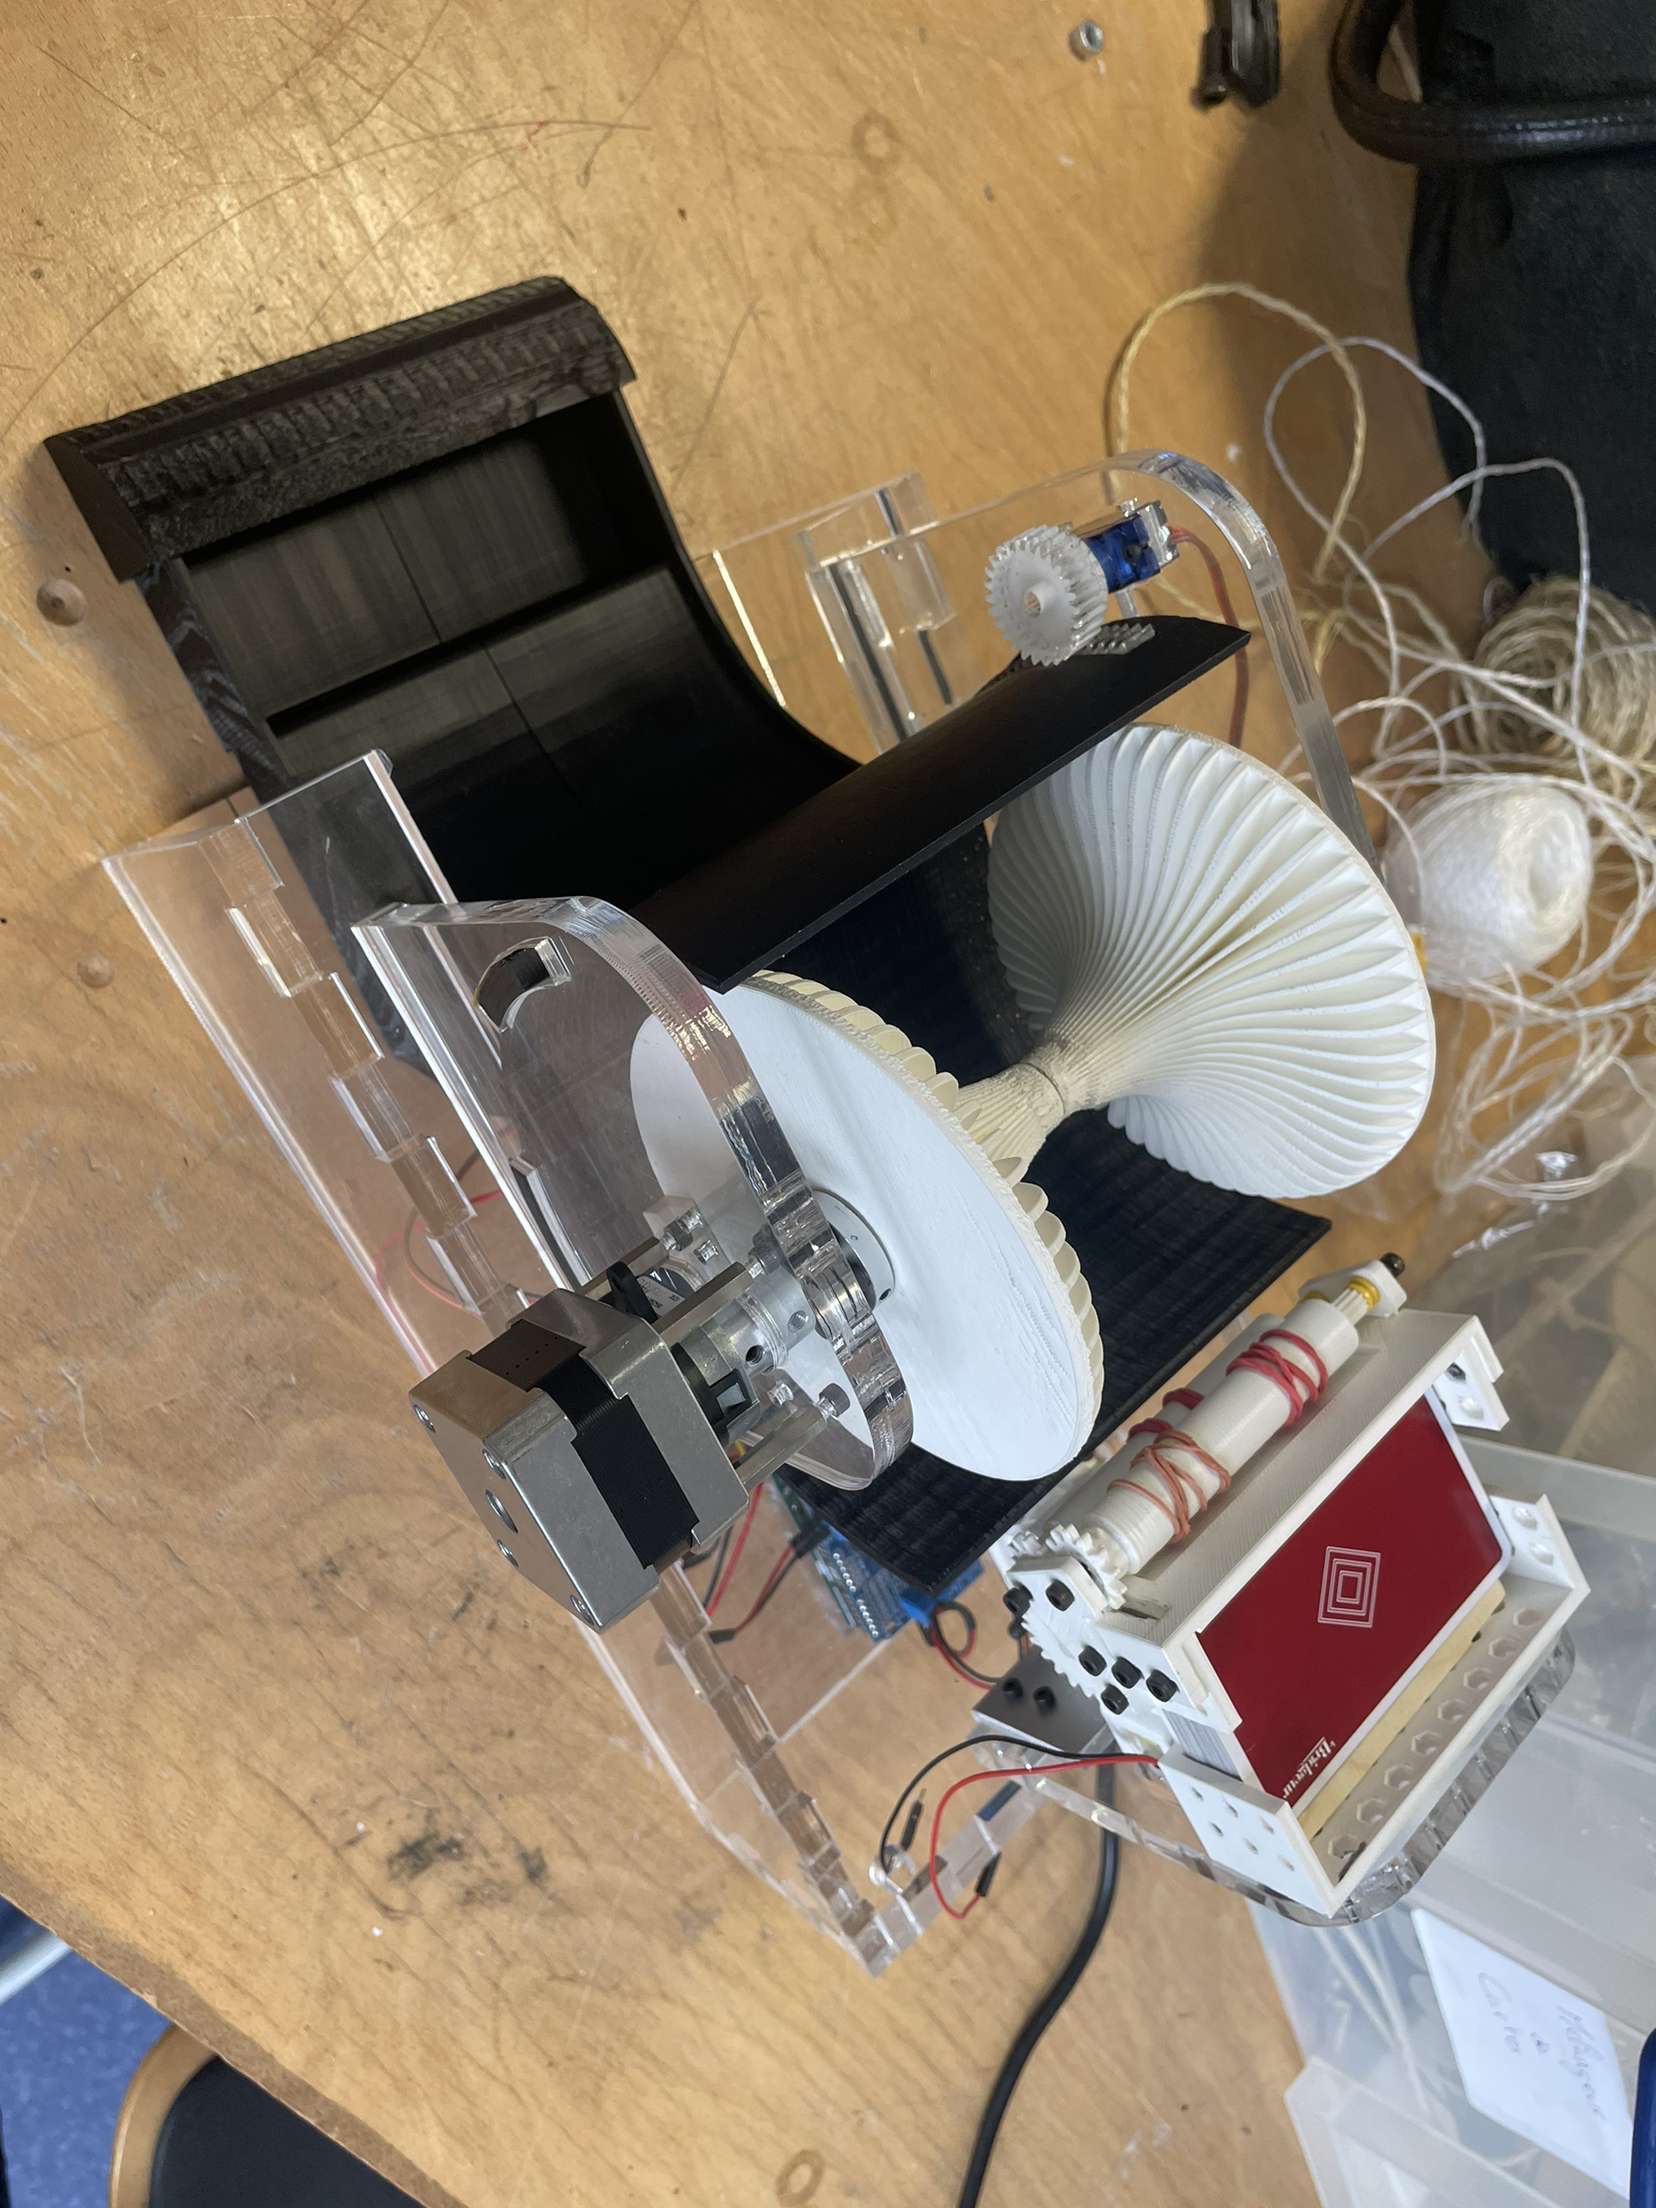
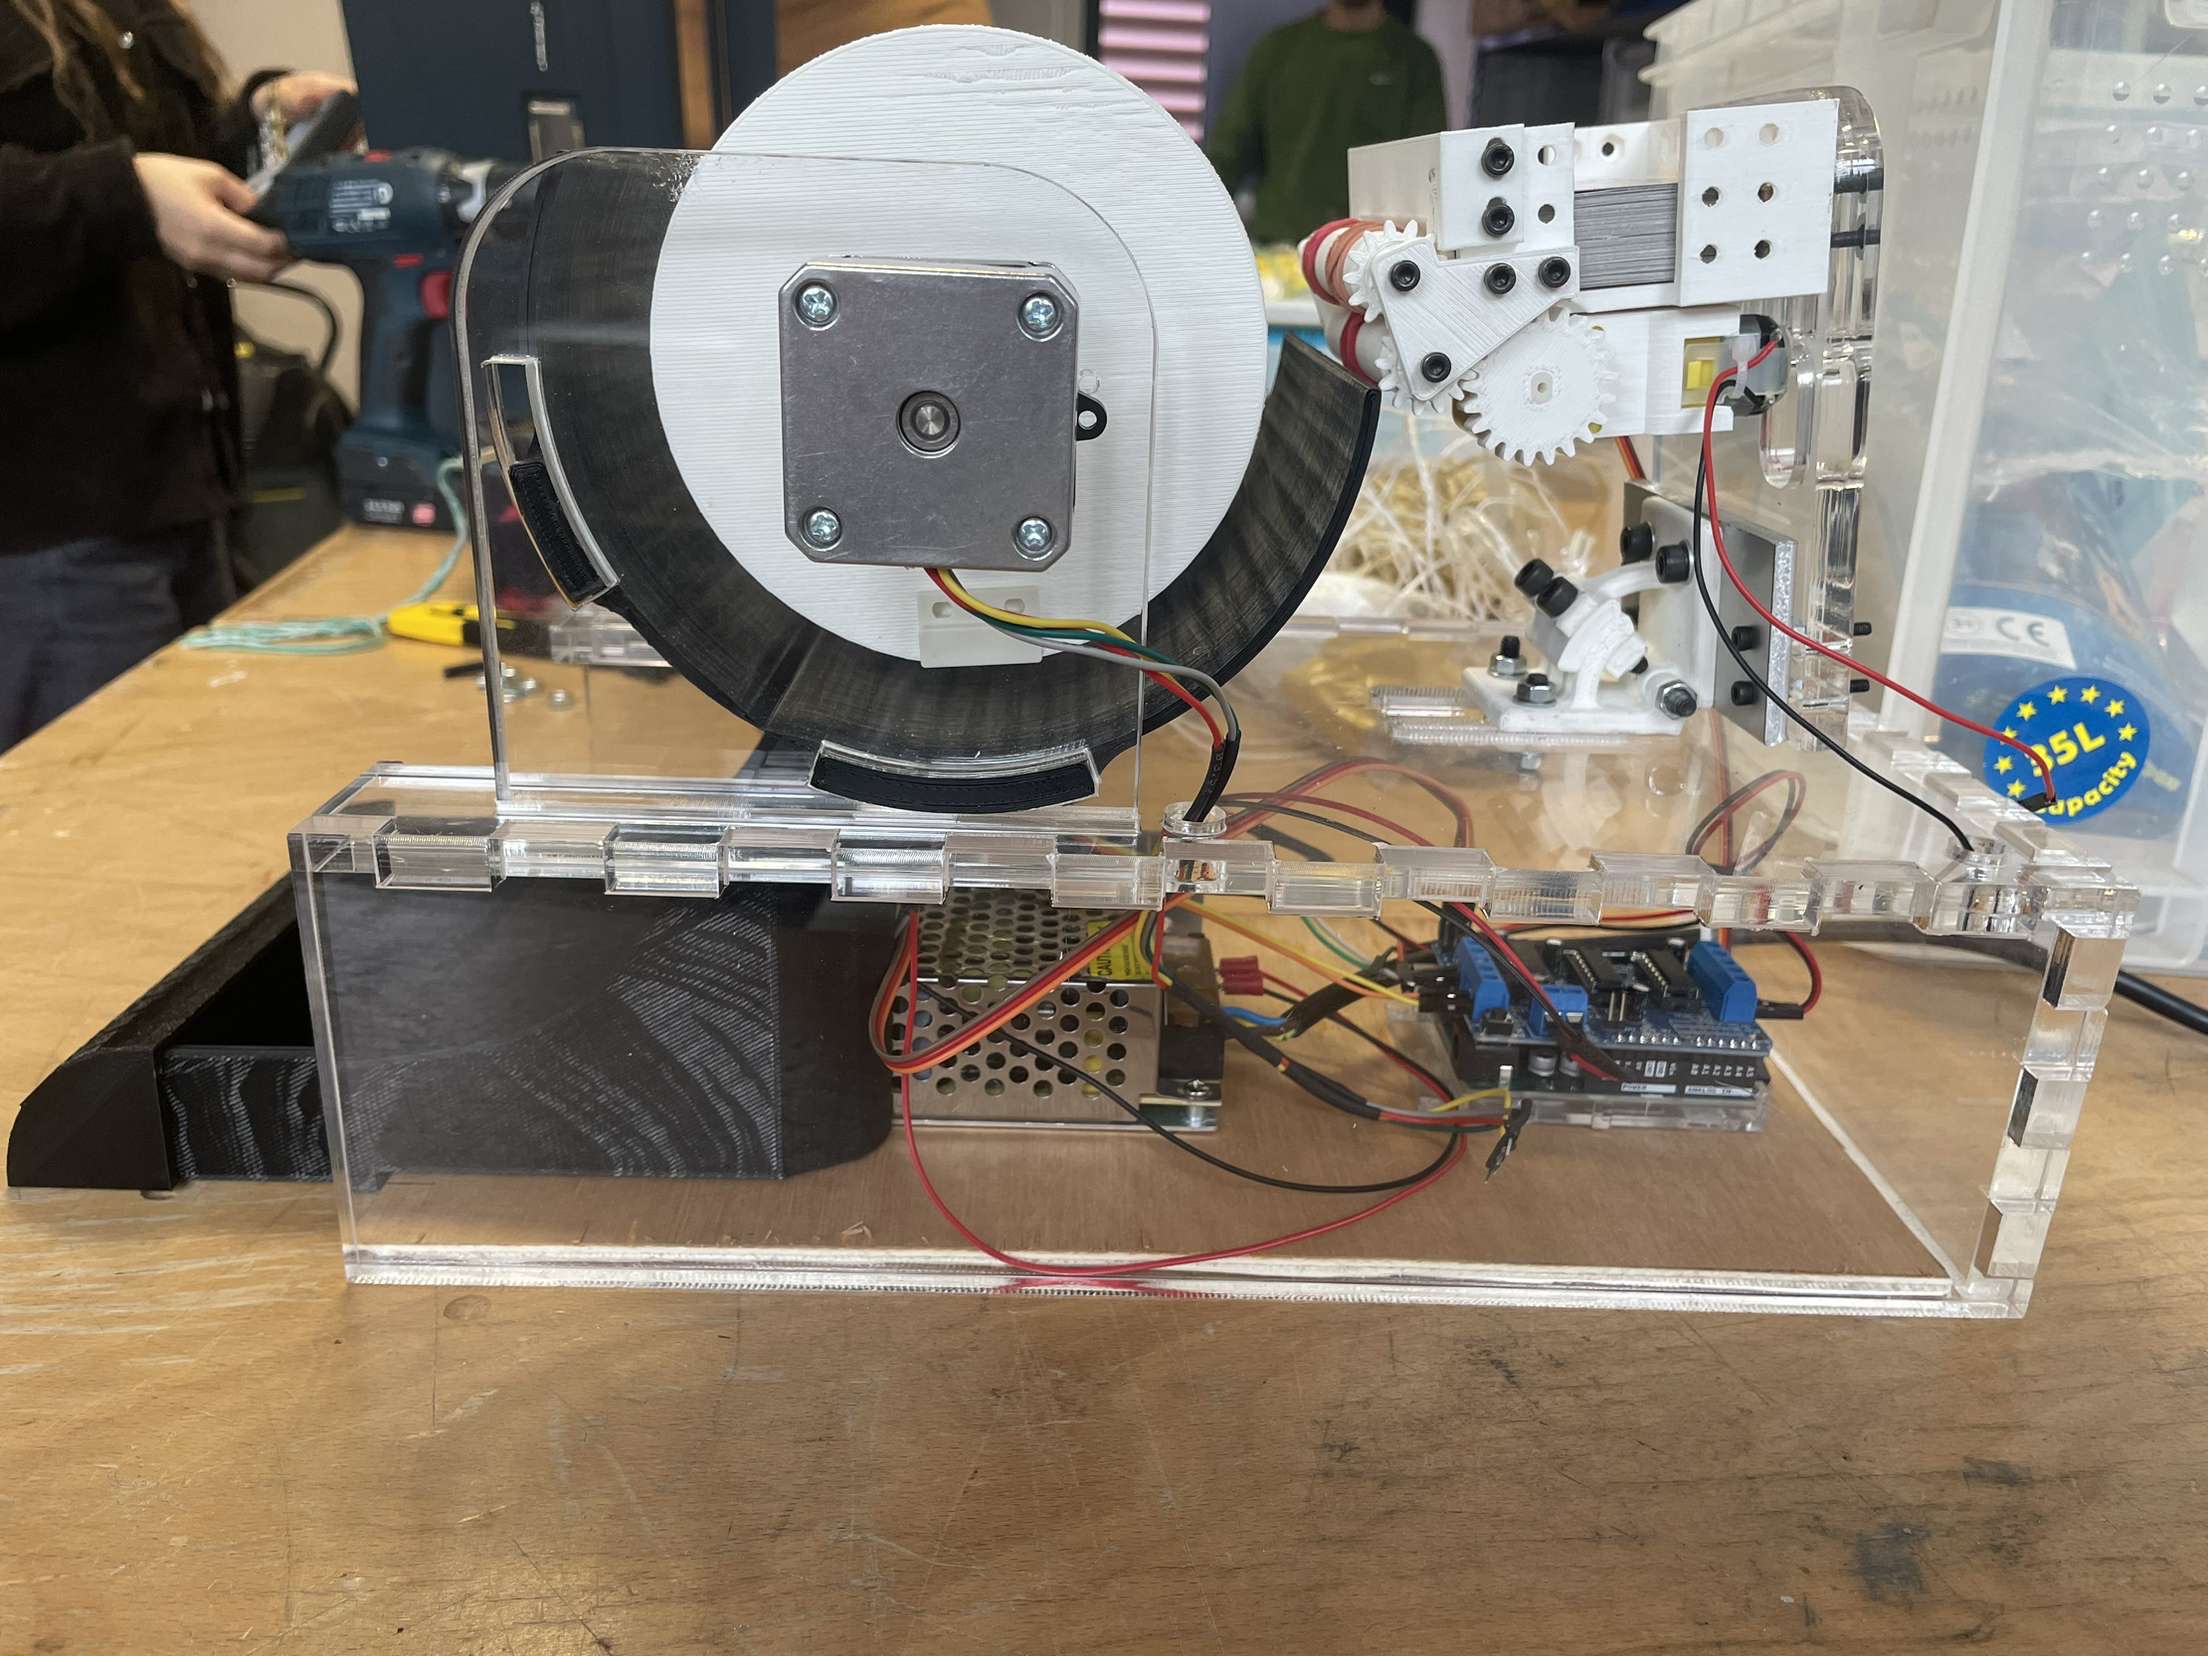
Le montage s’est fait avec deux méthodes différentes. La première, c’est l’impression 3D. Pour les éléments tels que la roue, le protège carte et le distributeur de carte. La deuxième c’est le PVC transparent en utilisant la découpe laser pour toute la partie support du projet. Le résultat de la conception est le suivant:

La programmation

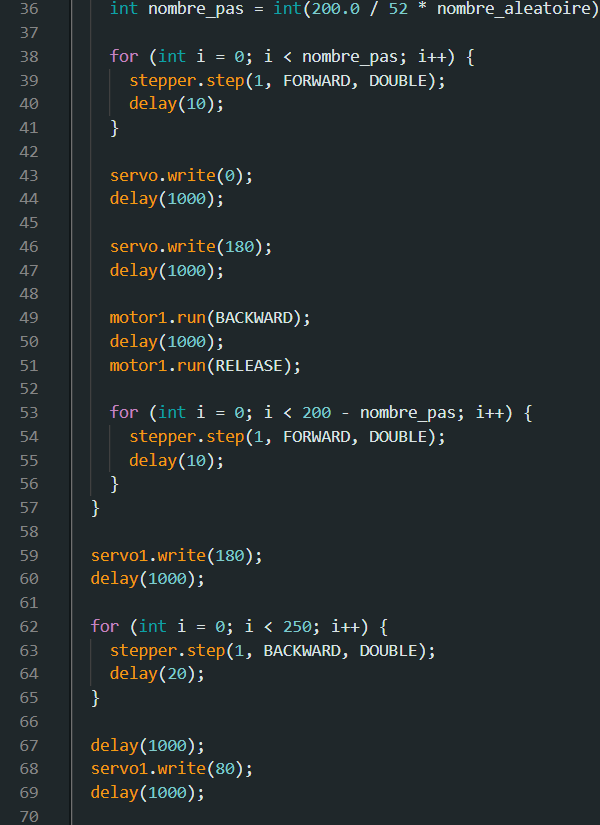
Enfin, pour terminer ce magnifique projet, il fallait que tous ces moteurs marchent en harmonie. C’est pourquoi nous avons utilisé une carte Arduino UNO. Le langage utilisé dans une carte Arduino est spécifique à cette plateforme, cependant, il présente de grandes similitudes avec le langage C que nous avions étudié en cours. Le but était de faire fonctionner chaque moteur les uns après les autres. Voici une partie du code que nous avons utilisée :

Conclusion

Après plus de 100 heures de travail sur ce projet, nous sommes enfin arrivés au bout de ce mélangeur de cartes.

Cependant, comme nous pouvons le remarquer, quelques axes d’amélioration persistent sur ce projet. Comme par exemple, le fait de devoir appuyer sur les cartes pour qu’elles puissent être entrainées dans la roue. Cela laisse des possibilités pour les prochaines promotions !

Game Station

Bonjour et bienvenue à toutes et à tous sur ce blog dédié au projet ayant occupé nos semaines depuis janvier, la Game Station. Nous sommes un groupe de trois étudiants en deuxième année du cycle préparatoire à l’école d’ingénieurs Polytech Angers: Enzo Carré, Samuel Figueira et Florian Warin, et nous allons vous présenter notre travail.

Présentation du projet

Le projet Game Station visait à concevoir une station de jeux portable équipée de divers jeux utilisant des joysticks, des boutons, des LED, des haut-parleurs, et autres composants. L’objectif était de permettre des parties en solo ou en duo.

Pour répondre au besoin de la Game Station à être portable, nous sommes partis sur une forme de valise, permettant d’accueillir deux joueurs tout en restant facilement transportable. À la manière d’un ordinateur portable dépliant, la Game Station peut se fermer lors du transport, la position ouverte étant la position de jeu. Étant plus proche d’une borne d’arcade que d’une console moderne, nous voulions rester simples dans le choix des jeux : Snake, Pong, etc…

Fonctionnement de la Game Station

La structure de la Game Station a été faite à partir de plaques de bois de 5 millimètres d’épaisseur. Des charnières relient la partie supérieure de la boîte à la partie inférieure, et l’ouverture est bloquée à un angle légèrement supérieur à 90 degrés par des compas coulisseaux, permettant un certain confort de jeu.

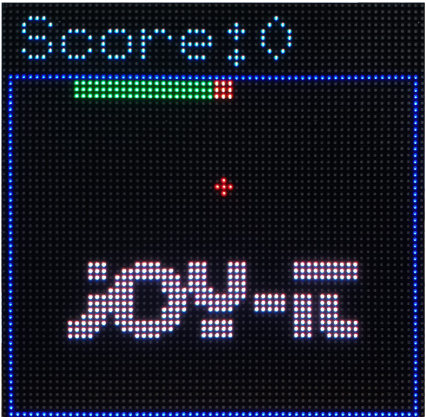
L’affichage est permis par une matrice LED, un carré de 64 petites lumières capables de s’allumer indépendamment des autres. Dans le cas où deux joueurs voudraient jouer, ils auraient chacun un joystick et deux boutons à leur disposition. La Game Station dispose également de deux boutons supplémentaires ayant différentes fonctions comme l’accès au menu ou la pause durant un jeu.

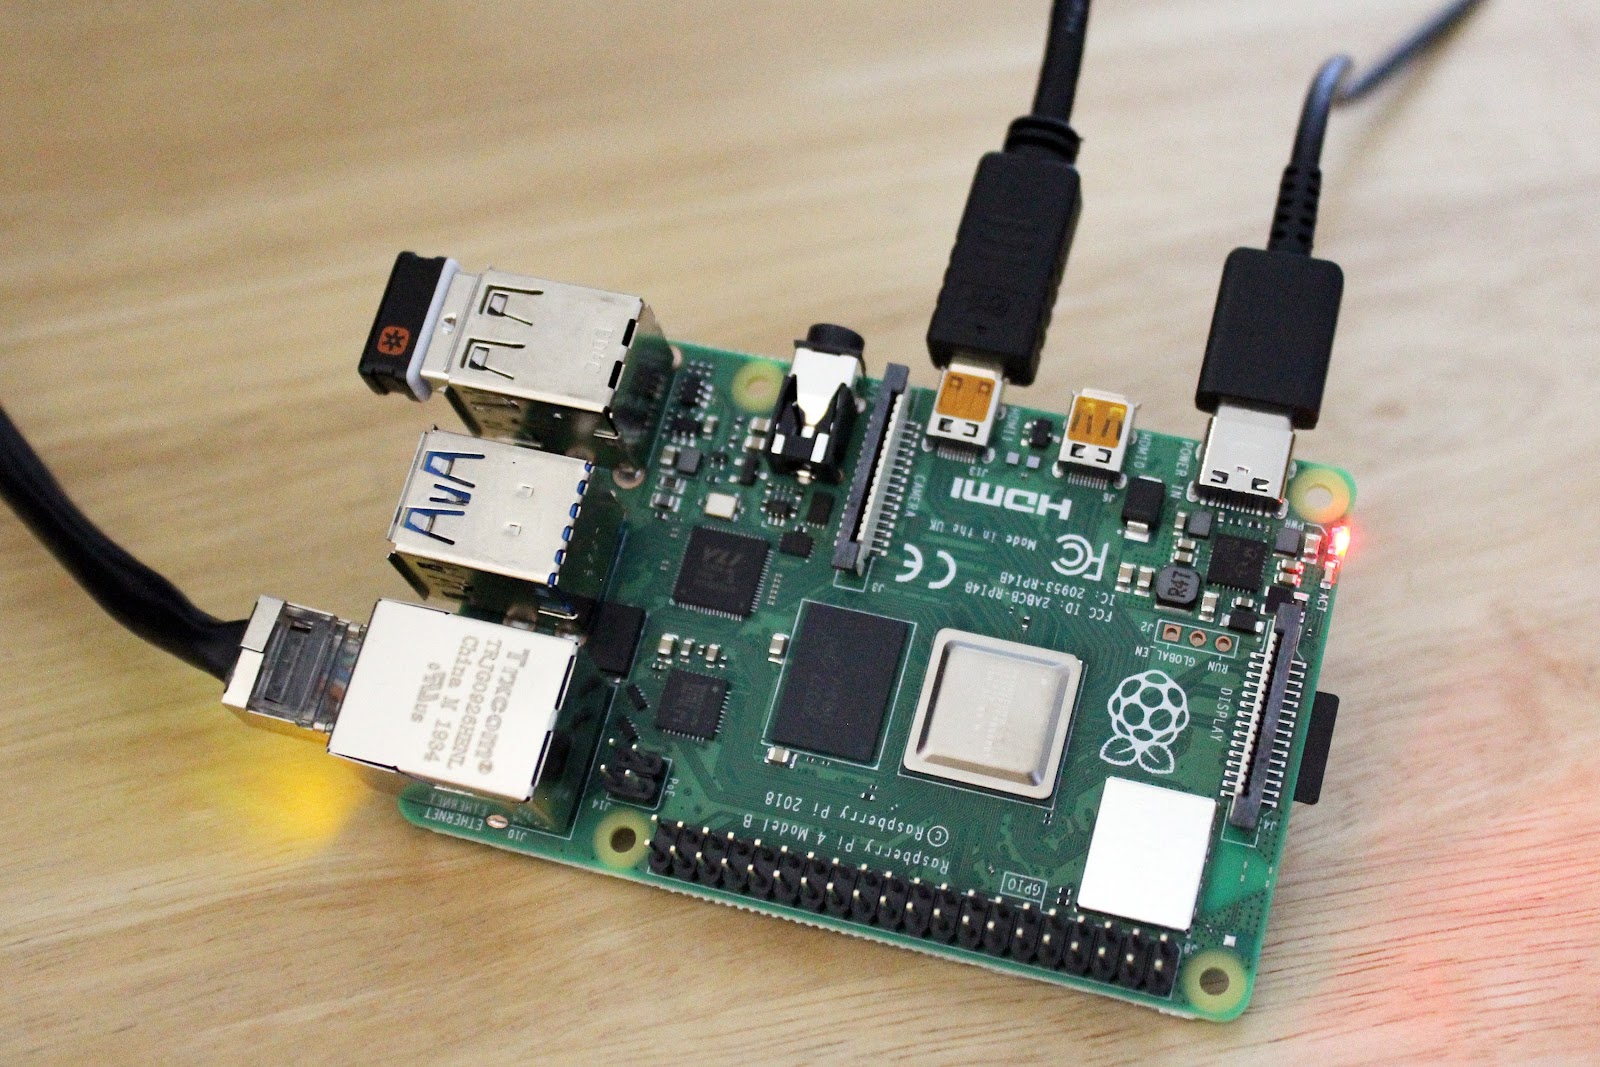
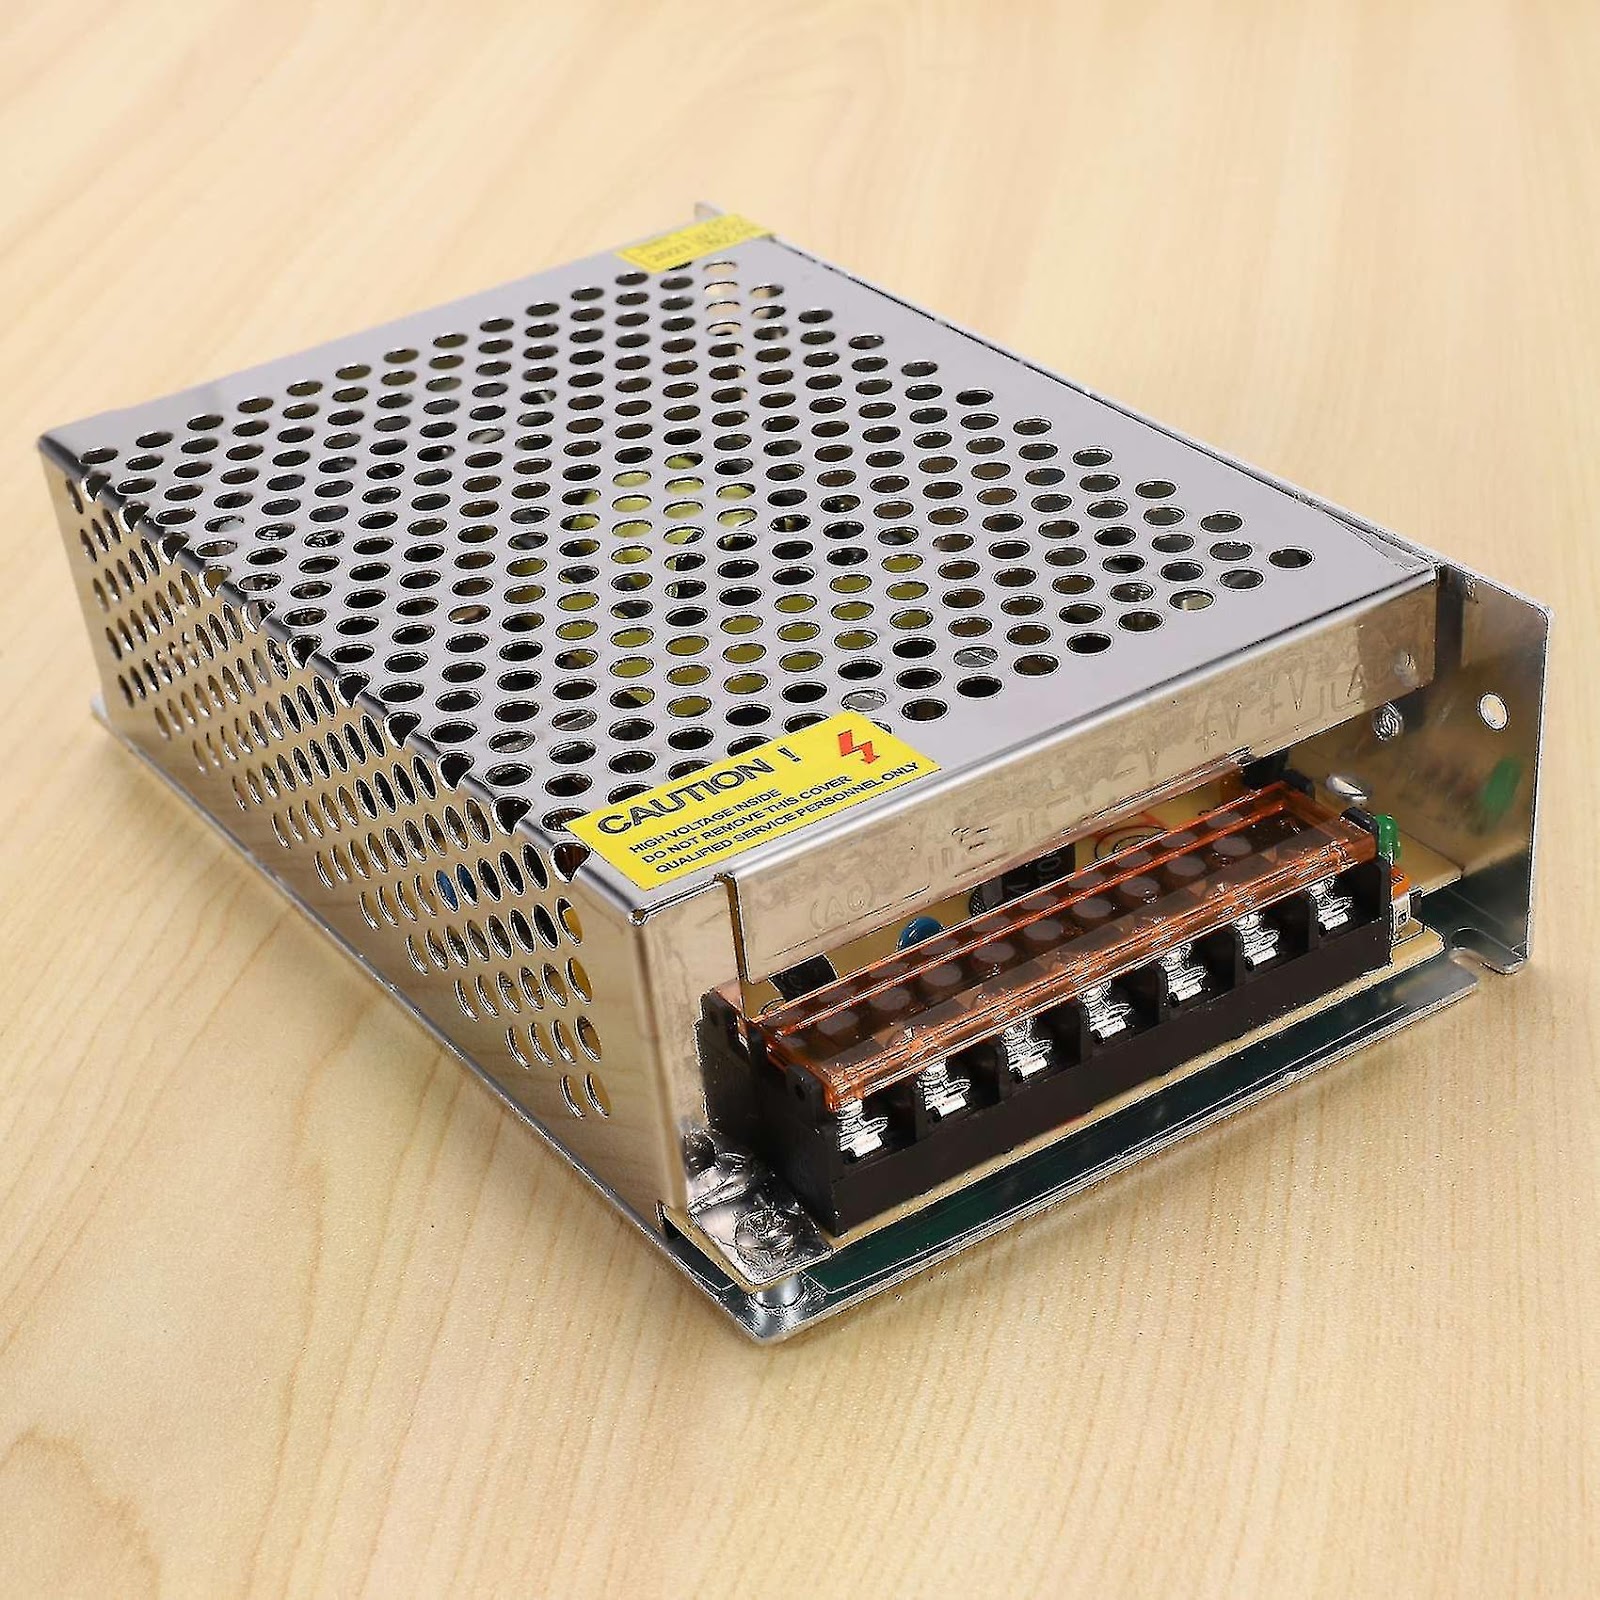
Pour exécuter les codes permettant l’affichage et la jouabilité des jeux, un micro-ordinateur Raspberry Pi 4B est intégré dans la structure. L’installation d’une alimentation a également été nécessaire, la matrice LED pouvant demander jusqu’à 8 ampères.

Réalisation du Projet

Création de la Structure

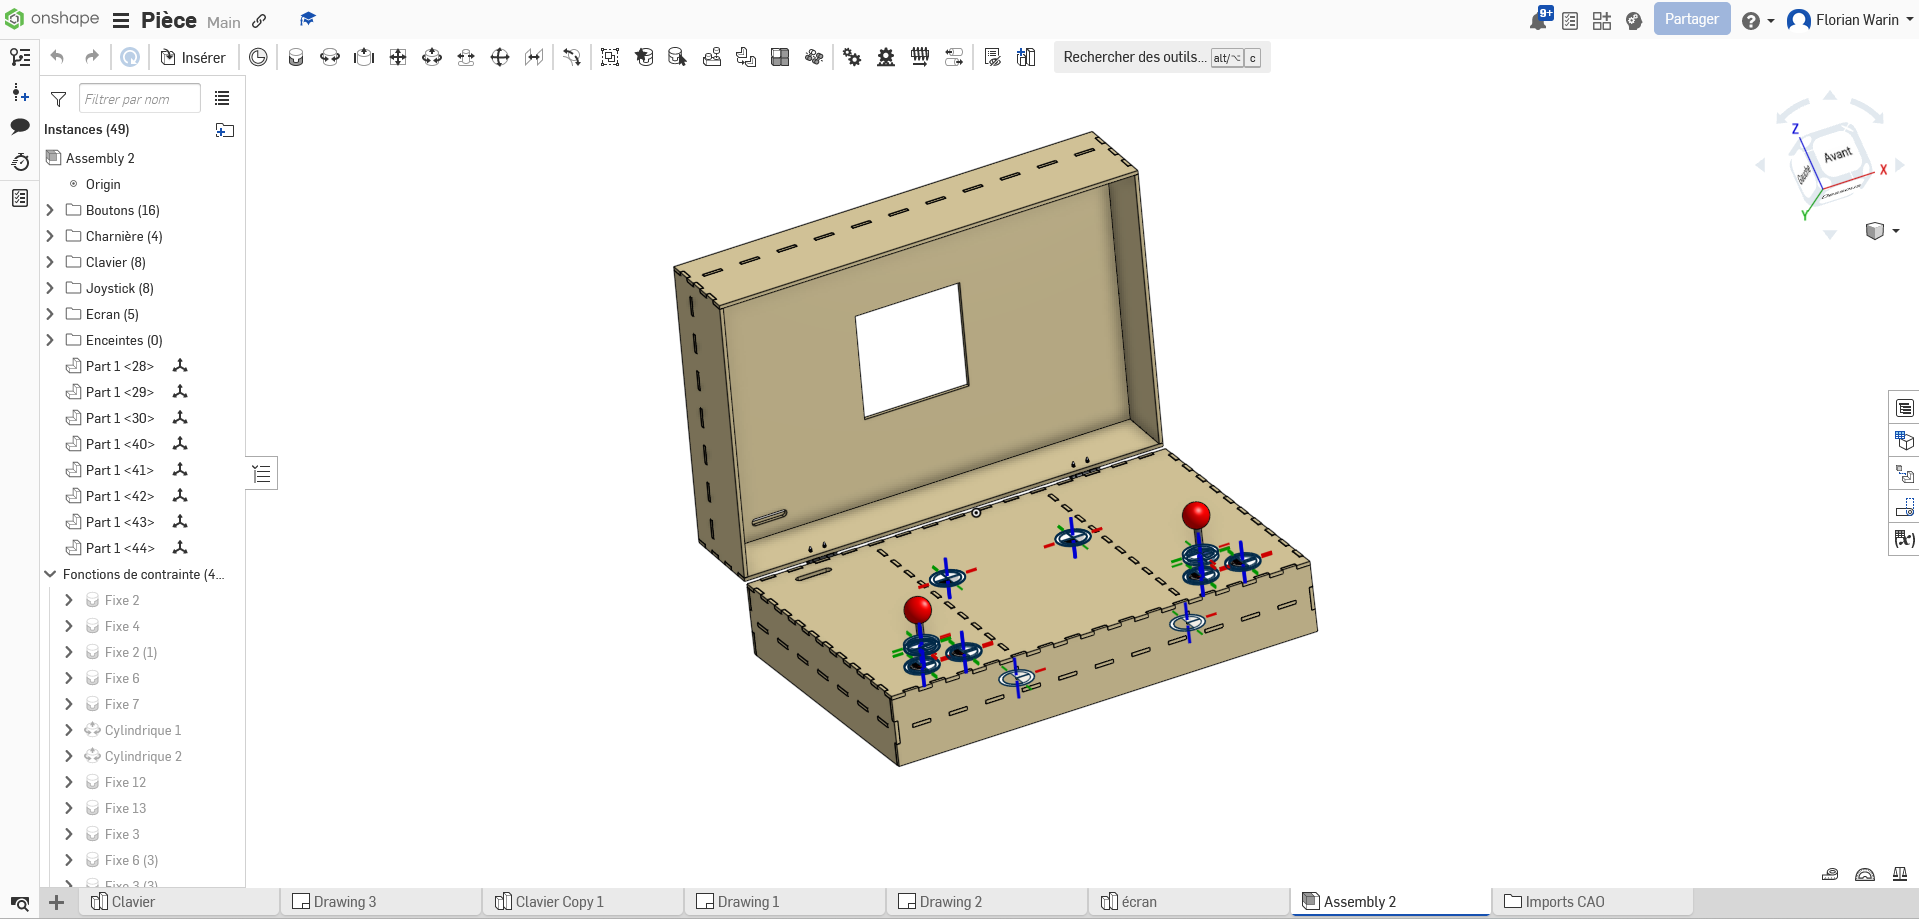
La première étape de la réalisation de notre projet a été la conception assistée par ordinateur (CAO). Cette dernière a été réalisée sur le logiciel Onshape. La création du modèle CAO nous a permis de nous rendre compte des dimensions qu’aurait la structure, et aussi d’anticiper certaines choses comme la position de nos joysticks lorsque la boîte serait fermée.

Modèle CAO de la Game Station sur le logiciel Onshape

Le modèle CAO fini, nous avons pu commencer l’impression des différentes parties de la structure. Pour cela, nous avons utilisé une découpeuse laser pour découper des plaques de bois de 5 millimètres d’épaisseur. Si la structure tient sans vis, c’est grâce aux jointures, les sortes de petites dents sur les extrémités des plaques. En effet, il y a entre ces jointures un serrage, c’est-à-dire que l’espace entre deux dents est légèrement plus petit que celle qui va venir se loger dedans. En les forçant à rentrer, ce que l’on a réalisé à l’aide d’un maillet, les jointures vont se coincer et solidifier la structure. La découpeuse laser nous a également permis de décorer la structure. En brûlant le bois de façon très précise avec le laser, il nous a été possible de graver le dessin de notre choix sur la plaque.

Structure de la Game Station finalisée

Réalisation de l’électronique

La partie électronique du projet a surtout concerné les différents branchements des éléments composant la Game Station. Les différents éléments sur lesquels nous avons travaillé lors de cette partie sont les suivants :

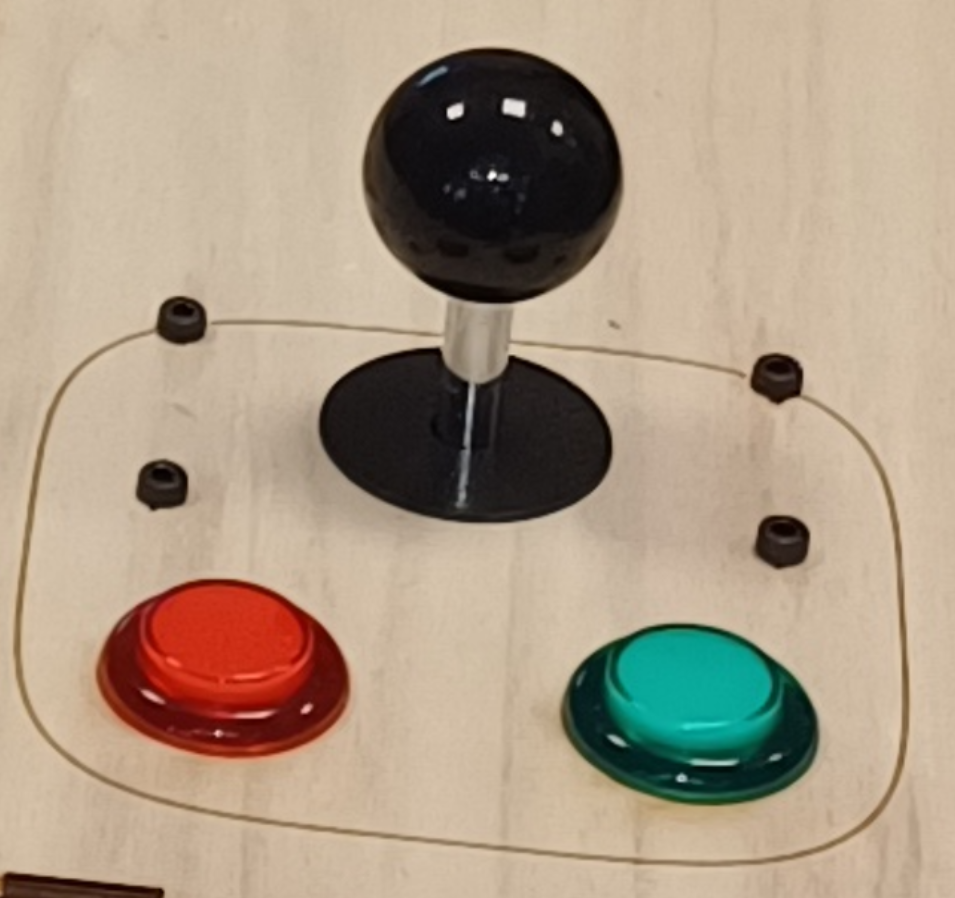
Deux USB controller, qui permettent de relier les boutons et les Joysticks à la Raspberry pi, permettant alors au micro-ordinateur de les reconnaître et de les faire interagir.

Joystick et boutons

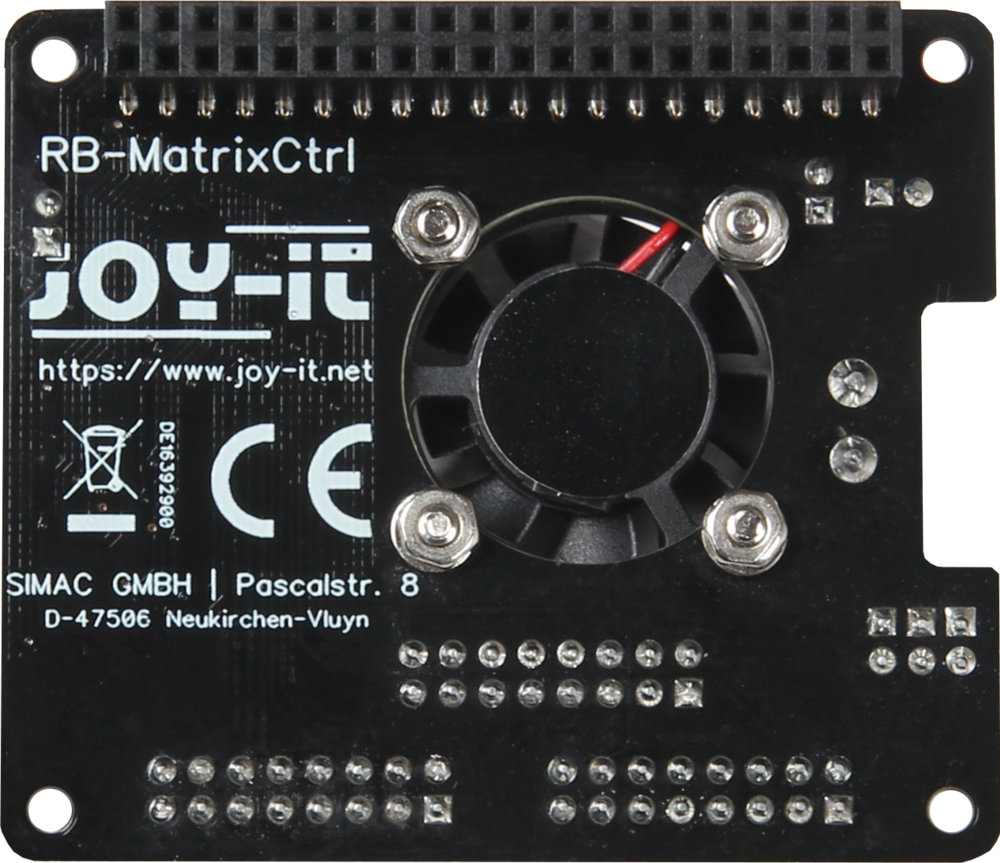
Photo du dessous du Hat

Un “Hat“, une sorte de carte qui permet à la Raspberry pi de contrôler la matrice LED

La matrice LED, reliée au Hat et à l’alimentation.

Matrice LED

At last, the Raspberry Pi shortage is finally coming to an end | PCWorld
Raspberry pi 4B

La Raspberry Pi 4B, branchée à l’alimentation.

L’alimentation, branchée à une prise.

Alimentation

Programmation du Raspberry Pi

Pour utiliser la Raspberry Pi 4 il a d’abord fallu installer un système d’exploitation pour pouvoir facilement envoyer des instructions au micro-ordinateur. Pour utiliser la matrice LED via la Raspberry pi, il nous a fallu installer une librairie, c’est à dire un ensemble de code pré-construit, qui permet l’utilisation de la matrice grâce à des langages informatiques comme Python ou C++. Elle fournit également un grand nombre d’options permettant une personnalisation de l’utilisation de la matrice. Nous avons ensuite exécuté des codes basiques fournis dans la librairie dans le terminal de commande, ce qui nous a permis de commencer à afficher des choses sur la matrice, comme par exemple le premier jeu que nous avons créé, le Snake.

Vidéo du Snake

Conclusion

Ce projet nous a permis pour la première fois de mettre en application les connaissances acquises lors de ces deux années de cycle préparatoire. Nous avons pu mobiliser des compétences variées, de la modélisation en CAO à l’électronique en passant par la programmation. L’élaboration de la Game Station aura également été de nombreux moments de plaisir, nous nous sommes en effet beaucoup amusés lors de sa réalisation.

Au moment où nous écrivons ces lignes, elle n’est pas tout à fait finie, puisque nous n’avons pas encore réussi à contrôler la matrice LED avec le joystick, mais nous sommes tout de même fier du résultat de ces dizaines d’heures de travail

Nous remercions notre tuteur, Monsieur Sylvain Verron, pour ses précieux conseils et son aide apportée tout au long de la réalisation de ce projet.

Merci de nous avoir lu jusqu’au bout, en espérant que vous ayez apprécié cette lecture!

Samuel Figueira, Florian Warin et Enzo Carré.

Voiture inertie

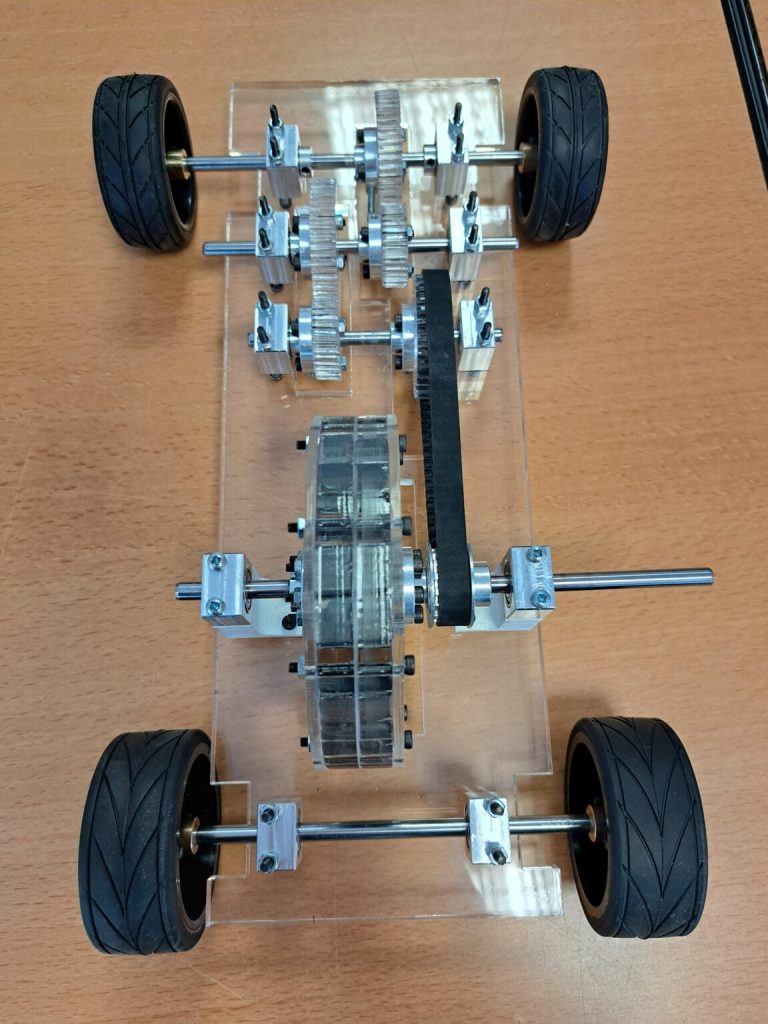
Voiture inertie

Le principe de la voiture à inertie était d’obtenir une voiture qui allait le plus loin possible avec comme seule force celle de son volant d’inertie.

Pour commencer, nous avons décidé de choisir ce projet car nous sommes tous intéressés par le domaine de la mécanique et la voiture à inertie a été l’un des seuls projets qui nous a permis de travailler dans ce secteur à quatre. Si nous travaillions sur un projet lié au secteur mécanique, nous aurions alors une meilleure vision de ce que nous allons faire l’année prochaine et nous pourrions voir si cela nous plaît. Nous souhaitions également travailler sur un projet avec relativement peu de contraintes numériques car c’est un domaine qui ne nous intéresse pas vraiment. La conception de la voiture à inertie nous apprend à appliquer de manière pratique les principes de la physique, de la mécanique et de l’ingénierie. Et cela nous permet de mettre en pratique nos connaissances théoriques dans un contexte réel. Nous avions envie de travailler sur ce projet car durant nos deux années à Polytech, il y avait relativement peu de travail manuel.

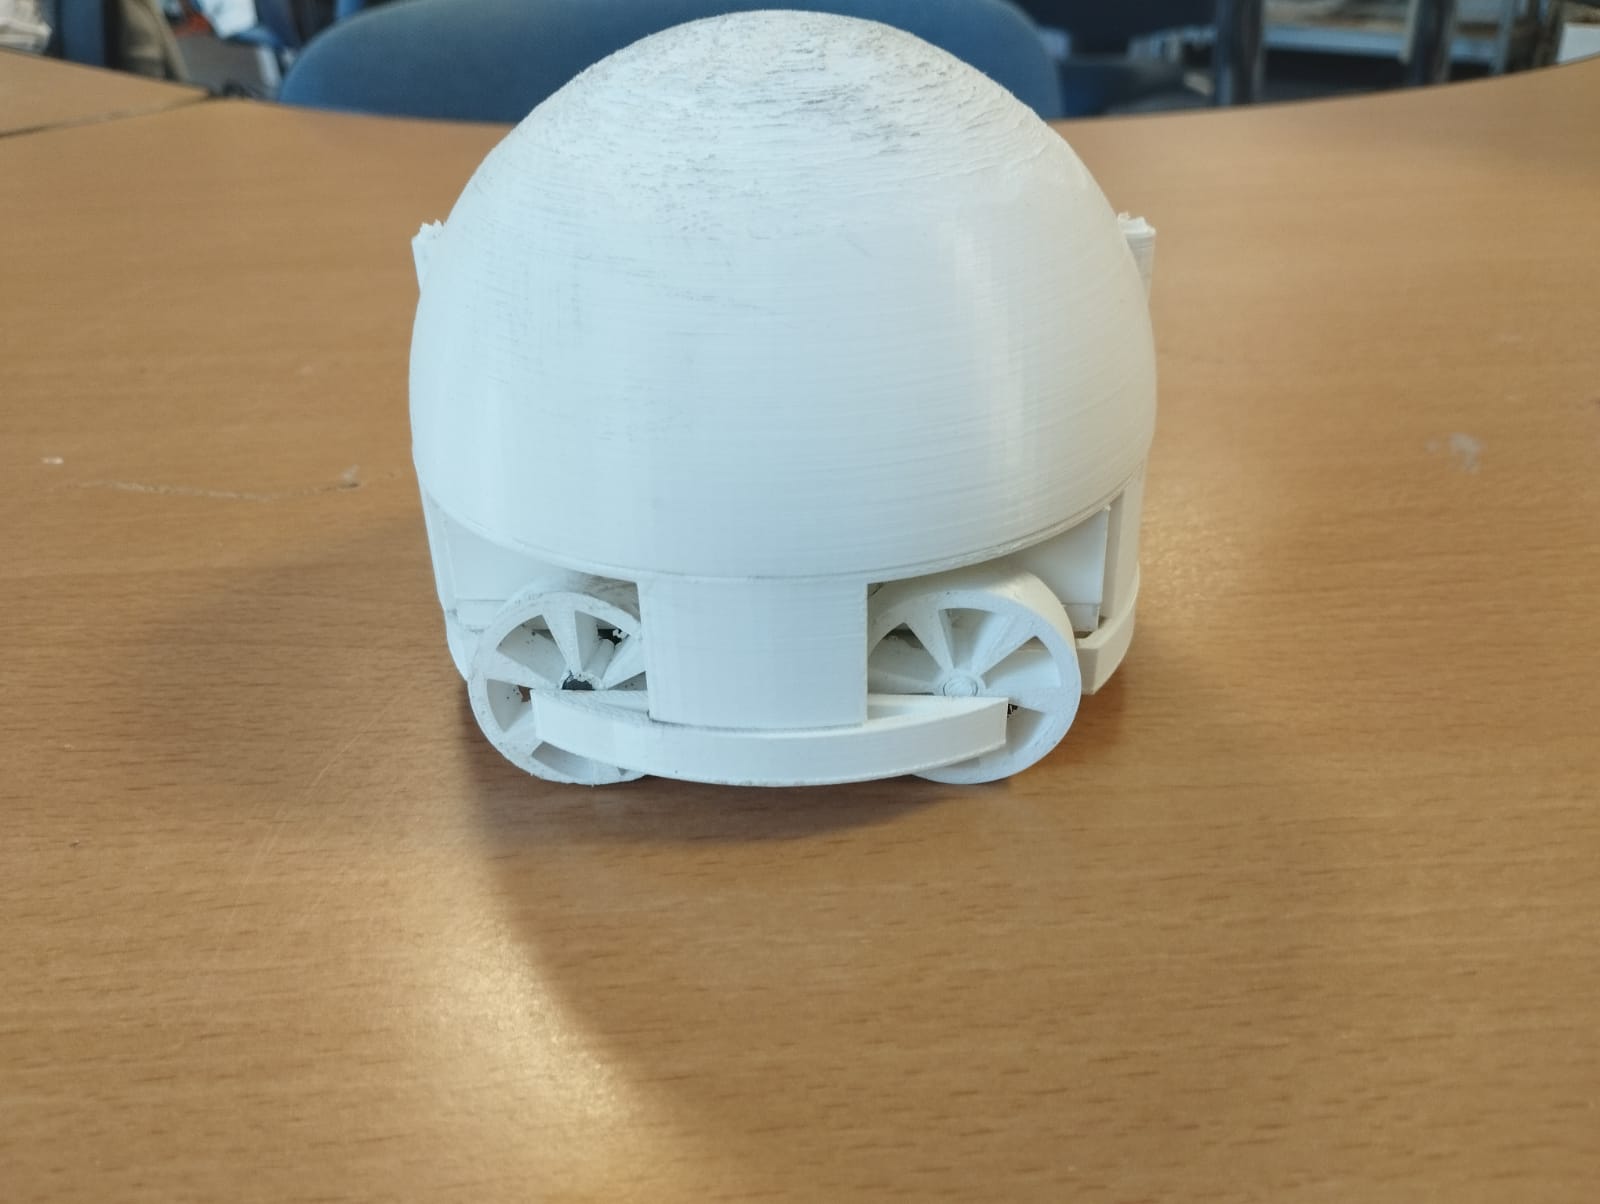
Version finale de notre voiture inertie

Nous sommes parti du projet de l’année dernière qui demandait des améliorations. Nous avons donc commencé par étudier les problèmes qu’il y avait sur cette version afin de déterminer ce que nous devions modifier. Après quelques réflexions et tests nous avons conclu que les problèmes principaux étaient la masse de la voiture et le trop grand nombre d’engrenages qui causait une perte de force conséquente. La voiture pesait 1200 grammes pour un volant de 400 grammes. Il fallait donc améliorer ce rapport “poids/puissance”.

Voiture de l’année précédente

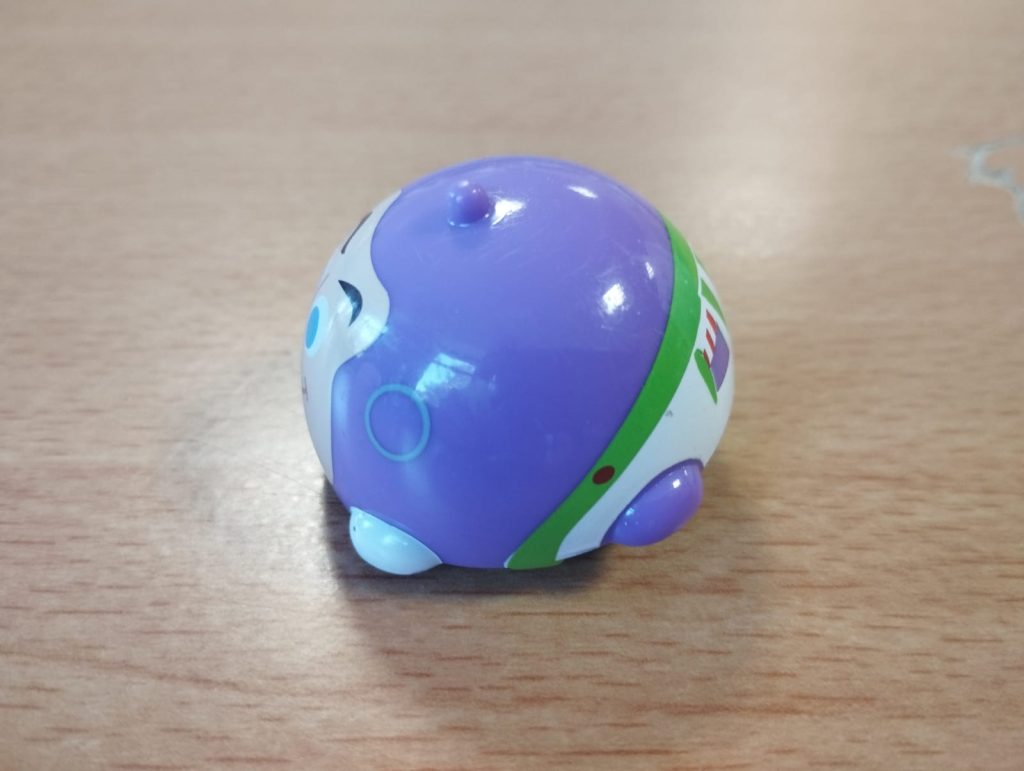
Nous nous sommes appuyés sur des jouets pour enfant fonctionnant avec un volant d’inertie. Il y a un jouet qui fonctionnait très bien et qui a attiré notre attention. C’était une petite voiture buzz l’éclair. Elle pouvait rouler sur 15 mètres lorsqu’on la lançait.

Jouet buzz l’éclair

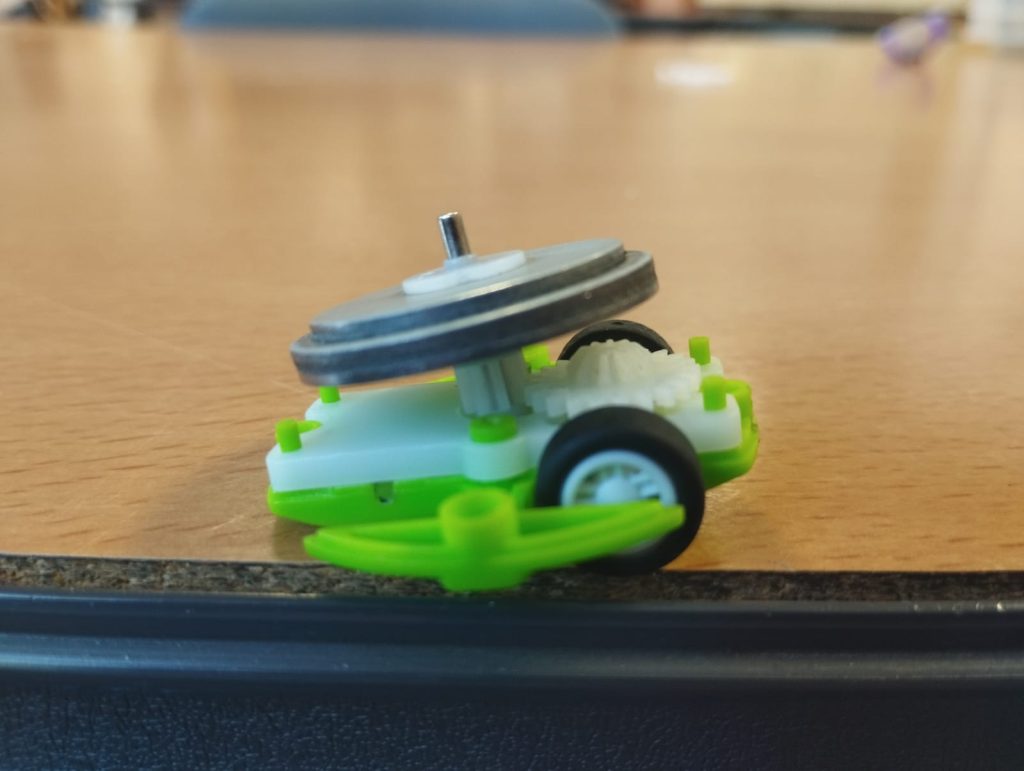
Nous l’avons donc démonté pour comprendre le fonctionnement et déterminer ce que nous devions faire. Il y avait un volant d’inertie horizontal qui était relié à un engrenage. cet engrenage en entrainait un autre qui lui entrainait les roues via un engrenage conique.

Jouet buzz l’éclair démonté

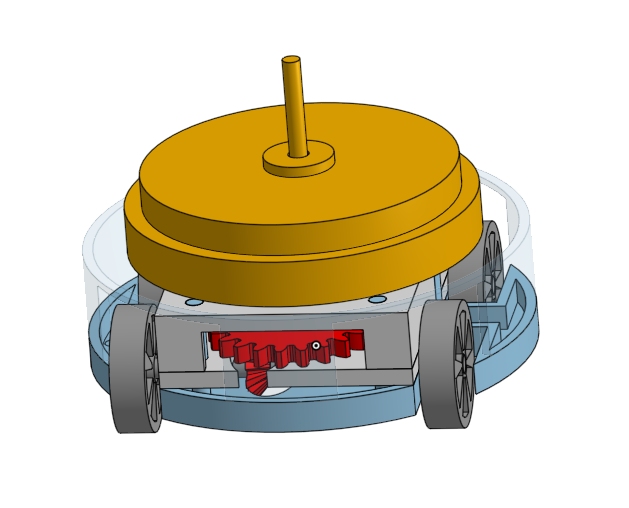
Une fois que nous avons compris comment était fait ce jouet, nous avons décidé de le reproduire avec une échelle x3 en impression 3D. Nous avons donc modélisé chaque pièce sur un logiciel de CAO dont nous avons acquéri les compétences de modélisation l’année précédente à Polytech . Nous avons ensuite assemblé ces pièces pour avoir une simulation de ce à quoi allait ressembler notre voiture.

CAO de notre première version

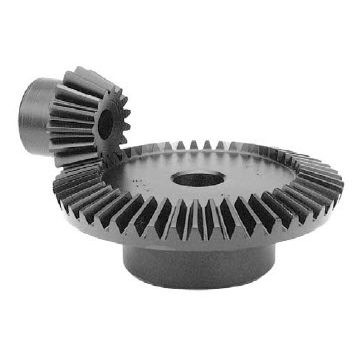
Nous avons assemblé toutes les pièces pour tester le fonctionnement de notre voiture. Durant nos tests, nous avons remarqué que les engrenages coniques ne s’engrenaient pas bien. Nous avons donc décidé de les remplacer par des engrenages coniques métalliques. En effet, les engrenages en plastique n’avaient pas un super entrainement notamment dû à leur forme qui n’était pas optimal.

Engrenages coniques

Nous avons refait des tests le volant entrainait très bien les roues mais il y avait un très gros problème de frottements qui empêchait le volant de prendre de la vitesse. Le volant appuyait sur le bâtit, les engrenages frottaient sur le bâtit et les axes des roues frottaient sur le bâtit. Nous devions donc essayer de les réduire au maximum pour obtenir une voiture fonctionnelle.

1ère version de notre voiture

Pour réduire au maximum ces frottements, nous avons choisi de faire la voiture en plexiglas. Nous avons découpé ces pièces grâce à la découpeuse laser. Cela était plus solide et surtout plus rapide que l’impression 3D. Nous avons rajouté des roulements pour tenir tous les axes et une butée à bille pour tenir le volant. Nous avons aussi retiré un engrenage pour n’avoir que les engrenages coniques et perdre moins de force.

2ème version de notre voiture

Nous avons donc assemblé notre 2ème version. Elle parcourait environ 6m. Nous avons ajouté de la masse dans le volant afin qu’il stocke plus d’énergie. Il est passé de 220 grammes à 500 grammes. Nous avons aussi lubrifié tous les roulements et engrenages. En faisait cela notre voiture parcourait entre 15 20 mètres en la lançant à la main.

Version finale de notre voiture inertie

L’amélioration qui peut être faîte est de rajouter un système qui permettrait de lancer la voiture sans la force humaine. Comme par exemple en faisant tourner l’axe du volant avec un perceuse pour qu’il atteigne une vitesse importante puis reposer les roues au sol.

Ce projet a été intéressant pour nous 4. Nous sommes parti d’un modèle avec des problèmes, avons dû les déterminer puis les régler en nous appuyant sur les enseignements de Polytech . Cela nous montre le réel travail d’un ingénieur mécanique et nous a conforté dans notre choix d’orientation.

Alexandre Tom Martin et Ruben

Moteur Stirling

Bonjour à vous, lecteurs et lectrices, et bienvenue sur le blog du moteur stirling réalisé par Antonin HOCDE, Jules VERRIER, Titouan TALARMAIN et Noé HEBEL. Nous sommes 4 élèves en 2ème année de cycle ingénieur à Polytech Angers et nous avons à réaliser un projet de fin d’année sur une durée de 100 heures. Le moteur stirling est un projet assez complet mais également complexe qui nous permet de nous mettre au défi sur un travail d’ingénieur, c’est donc tout naturellement qu’il nous a attiré et que nous l’avons choisi pour notre projet. Dans ce blog, vous retrouverez donc notre aventure d’une centaine d’heures regroupée en quelques lignes, et on espère que cela vous intéresse.

Introduction

Tout d’abord, il faut comprendre ce qu’est un moteur stirling et à quoi cela peut servir. Le moteur Stirling a été inventé en 1816 par le révérend écossais Robert Stirling À l’origine, il cherchait à créer une alternative plus sûre aux moteurs à vapeur, qui étaient sujets à des explosions dangereuses. La solution a donc été de placer la source de chaleur à l’extérieur du moteur afin de réduire ce risque. Le moteur Stirling a pour but de produire de l’énergie mécanique à l’aide d’énergie thermique. À la différence des moteurs à air chaud, il disposait d’un régénérateur. Sans rentrer dans les détails, cette partie du moteur permet d’améliorer le rendement de certains cycles thermodynamiques en refroidissant un fluide après sa détente et en le réchauffant après sa compression. C’est ce régénérateur qui fait que nous parlons d’un moteur ‘Stirling”. Son fonctionnement est relativement plus simple à comprendre (il existe 3 types de moteur Stirling avec des conceptions différentes, nous avons choisi de réaliser un moteur alpha et c’est de celui-là dont nous allons parler dans ce blog).

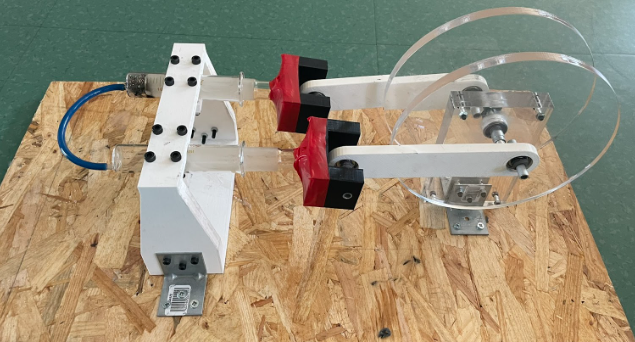
Il s’agit de chauffer une chambre chaude, l’air chauffé se dilate et “pousse” un piston. À travers une série de bielles (2) et de roues (2), ce mouvement est transmis à un second piston situé dans la chambre froide qui va refroidir l’air et “envoyer’ cet air froid dans la chambre chaude à l’aide d’un échangeur (tube ou couloir)  pour que l’air puisse ensuite être réchauffé et cela continue sur un nouveau cycle.

Maintenant que vous en savez un peu plus sur les moteurs stirling, vous êtes prêts pour lire la suite.

I – Recherches, analyses et début de la CAO

Après nos différentes recherches, il nous a fallu analyser le moteur Stirling de l’ancien groupe et choisir de le reprendre ou non afin de l’améliorer. Nous avons très vite remarqué que l’ancien moteur avait plusieurs problèmes : 

  • Piston pas imperméable dans leurs chambres respectives
  • Roue conçue de manière à fonctionner avec une courroie mais cela ralentissait l’inertie de la roue
  • Pièces pas stables (du jeu sur la grande majorité d’entres-elles)
  • Pas mal de petites optimisations à régler.

Nous avons donc très rapidement choisi de repartir de 0 en s’inspirant des modèles que nous pouvons retrouver sur internet. Nous avions envie de fournir un travail de qualité et nous ne nous sommes pas attardés sur les modèles faits à partir de canettes ou de boîtes de conserve.

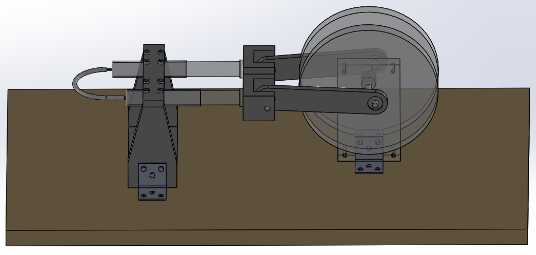
On commence par la partie CAO (Conception Assistée par Ordinateur) : l’important était de produire un modèle réalisable et fonctionnel en CAO en utilisant les bons matériaux. À l’aide de nos connaissances acquises en première année de PEIP durant nos TDs de CAO, nous avons pu être assez rapides sur cette partie car chacun faisait une pièce et lorsqu’elles ont toutes été finies, il ne nous restait plus qu’à les assembler. 

Une fois la CAO validée par notre tuteur de projet Mr. HADDAD, il a fallu commencer la conception et chercher les pièces dont nous aurions besoin (roulements, tuyau). 

II – La conception et le début des problèmes

La partie la plus sympa selon nous était la conception malgré tous les problèmes que l’on a pu rencontrer au cours de cette étape. En effet, choisir de faire le moteur en bois n’était peut-être pas la meilleure décision à prendre. En effet, lorsque l’on a voulu percer et visser dans le bois, il s’effritait et se cassait. De plus, nos roues en bois n’étaient pas totalement rondes (du fait des moyens de découpe disponibles), ce qui créait un décalage dans le mouvement des roues et cela n’était pas optimal pour la réduction des frottements.

Nous nous sommes donc penchés sur de la découpe laser afin d’obtenir des roues parfaitement droite et qui avait environ le même poids que celles en bois, ce qui permettait de garder l’inertie de ces roues.

Un second problème (notre faute pour le coup) a été la casse d’une seringue. Cela nous a énormément ralenti car nous ne pouvions plus faire de tests. Néanmoins, on a profité de ce temps pour trouver des solutions aux autres problèmes auxquels on a pu faire face, notamment à propos du montage. En effet, afin de réduire au maximum les frottements, il fallait que les pièces soient montées serrées entre elles. Or, à force de monter et démonter le moteur, les pièces s’usaient et certaines commençaient à avoir du jeu. Nous avons donc choisi de faire usage de ballons en plastique qui nous permettait de combler totalement ces problèmes.

III – Les tests finaux

Après tous ces problèmes réglés, nous avons testé la version finale de notre moteur. Malheureusement, les frottements étaient bien trop importants pour permettre à notre moteur de tourner continuellement. Peut-être qu’en choisissant de chauffer avec un brûleur à alcool peut améliorer le rendement de notre moteur mais nous n’avons pas pu essayer car le joint de notre brûleur était sectionné et cela devenait trop dangereux de s’en servir.

Conclusion

Nous sommes très reconnaissants envers Mr. Lagrange de nous avoir affecté à ce projet ainsi que toutes les personnes ayant participé de près ou de loin à notre projet. Cette centaine d’heures de travail nous a permis de nous confronter au travail d’ingénieur, nous avons dû relever de nombreux défis et cela a été très enrichissant. Malgré un moteur non fonctionnel à la fin, nous sommes convaincus d’être en bonne voie et espérons que le prochain groupe va pouvoir reprendre ou s’inspirer de notre projet.

Merci également à vous d’avoir lu jusqu’ici ! 

Antonin HOCDE, Titouan TALARMAIN, Noé HEBEL, Jules VERRIER

Virtual Robot Arm

Bonjour ! Nous sommes Axel, Baptiste et Kilian, trois étudiant de Peip 2 à Polytech Angers. Nous avons eu pour consigne de choisir un projet que nous essayerions de mener à bien en une centaine d’heure. Notre passion pour l’informatique nous a poussés à choisir “Virtual Robot Arm”. Ce projet consiste à programmer les mouvements d’un bras robot industriel et essayer de rendre l’expérience la plus réaliste et immersive possible. Pour y parvenir, nous pourrons également utiliser la réalité virtuelle !

La Découverte

Dans un premier temps, nous avons dû nous familiariser avec le robot, le logiciel Unity, le langage de programmation. Tout cela constituait des nouveautés pour nous. Nous avons donc passé quelques dizaines d’heures à apprendre comment manipuler l’interface, à prendre en main C#, le langage de programmation que nous avons utilisé et à configurer tous les angles limites du robot à l’aide de la documentation. Ceci ne constituait que les bases de notre projet, que nous nous devions d’acquérir avant de pouvoir commencer à réellement programmer le robot.

Voici quelques exemples de code écrit avec le langage C# :

if (Booleen == true)
        {

            if (FirstGrab < 5)
            {
                ccdik.solver.IKPosition = CibleJaune.position; //Va à la position de la Cible
                FirstGrab += 1;
            }
            Invoke("Grab", 0.06f);//Laisse le temps au robot d'aller vers la target avant de la grab
            //enleve la gravit  de l'objet (s'il en a une)
            if (CibleJaune.GetComponent<Rigidbody>() != null)
            {
                CibleJaune.GetComponent<Rigidbody>().isKinematic = true;
            }
	}

Cette portion de code se trouve dans la partie Update (extrait du code qui se joue 60 fois/s) et correspond à la capture de la boule cible par le robot.

Scripts de base

Une fois les différents outils pris en main, nous avons pu entamer la programmation du robot. L’objectif était de faire en sorte que l’utilisateur puisse contrôler le robot. Nous avons donc implémenter la possibilité de contrôler chacune des articulations du robot à l’aide de deux touches du clavier. Cinq articulations sont contrôlables, il nous a donc fallu configurer dix touches. Chacune des articulations ne peut que pivoter, alors, chaque touche permet un sens de rotation de la pièce concernée.

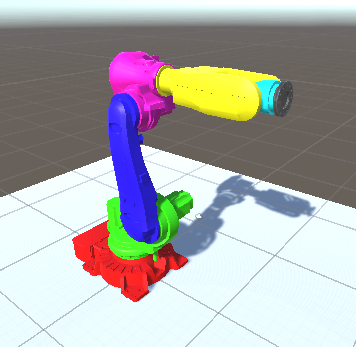
  • Articulation 1 (Verte) : A-Z
  • Articulation 2 (Bleu foncé) : E-R
  • Articulation 3 (Rose) : T-Y
  • Articulation 4 (Jaune) : U-I
  • Articulation 5 (Bleu clair) : O-P
if ( Input.GetKeyDown(KeyCode.A))
    {
        Part2.GetComponent<Transform>().Rotate(-Vector3.up * 0.5f, Space.World);
    }

Lors de l’appui sur le bouton “A” du clavier, la partie 1 va tourner de 0.5 degré par frame sur l’axe y vertical.

Si configurer les déplacements du bras robot était la première étape, notre projet ne s’arrête pas là. L’objectif principal d’un bras industriel de ce type est la manipulation d’objets de 90 à 180 kilogrammes. Il était donc nécessaire de prévoir une option pour attraper un objet. Dans notre système de capture, l’approche est simplifiée : la partie finale du robot, représentée par la partie nommée “end” du robot, doit simplement avoir la même position que la cible.

Notre script récupère la position de l’objet qu’il veut attraper et la position de la partie “end” du robot. Ensuite le script calcul la distance entre les deux points, si la distance est plus grande que l’allonge du robot, alors le script s’occupant de la capture de la cible ne s’exécutera pas. Si au contraire, la première étape est passée avec succès, le robot ira à la position de la sphère, c’est-à-dire que l’on change la position de la partie “end” par la position de la sphère. En faisant ça tout le bras robot va se déplacer jusqu’à l’objectif, en respectant les limites de rotations fixées précédemment. Il faut ensuite faire en sorte que la sphère reste attachée au robot lorsqu’il se déplace. Pour ce faire nous allons utiliser la technique du parent/enfant. Nous allons dans la hiérarchie de Unity, déplacer la sphère et la mettre en enfant de la partie end . Ainsi, la cible restera solidaire du robot, en nous pourrons bel et bien, attraper, déplacer et relâcher un objet.

Automatisation

Une fois ces programmes de base bien définis, nous avons créé un script permettant d’automatiser les mouvements du robot. L’automatisation est la plus longue et fastidieuse tâche de ce projet. Bien qu’apportant son lot de problèmes, il est une part essentielle de notre simulation. Nous pouvons ainsi voir le robot bouger de manière autonome. Son parcours est le suivant, tout d’abord, grâce au package Final IK (qui permet de faire de la cinématique inverse) il va aller chercher les positions de ses différentes cibles. Une fois les positions (du pavé au sol et de la sphère correspondante) il va se remettre dans sa position initiale. Ensuite il se déplace doucement vers la boule, l’attrape, se met dans sa position de transport et va déposer la boule sur l’endroit prévu. Ce fut un travail assez long puisqu’il nous aura occupés au total entre 20 et 30 heures. Nous sommes très fiers du travail fourni même s’il y a une grande quantité d’améliorations possibles.

Expérience utilisateur et immersion

1 – Ambiance sonore

Pour qu’une simulation soit la plus complète possible, les programmes doivent être fonctionnels évidemment, mais l’expérience utilisateur doit aussi être fluide et immersive. Pour y arriver, nous avons d’abord décidés d’implémenter une ambiance sonore. Un son qui se jouerait lors des mouvements du robot pour simuler le bruit qu’il pourrait produire. Puisque l’activer et le désactiver provoquait une latence qui rendait l’expérience moins fidèle à la réalité, nous avons pris la décision de laisser le son se jouer en boucle, mais avec un volume nul, et n’augmenter le volume que lorsqu’au moins une des articulations effectuent une rotation. Voici le son que nous avons implémenté :

Il s’agit d’un court extrait de sample que nous avons coupé et mis en boucle pour avoir le son le plus continu possible.

2 – Réalité Virtuelle

La réalité virtuelle est l’apogée de la simulation réaliste. Nous avons alors, autant que possible essayé de comprendre et maîtriser cet outil afin de rendre notre expérience la plus fluide et conforme possible. Étant parfaitement étranger à cette nouvelle technologie, nous avons eu besoin de M.Richard pour nous y initier, lequel nous a fourni un script C# dans lequel se trouvent les bases pour coder en VR. Il y a par exemple la connexion du casque VR et de ses manettes, la détection des inputs des manettes, etc…

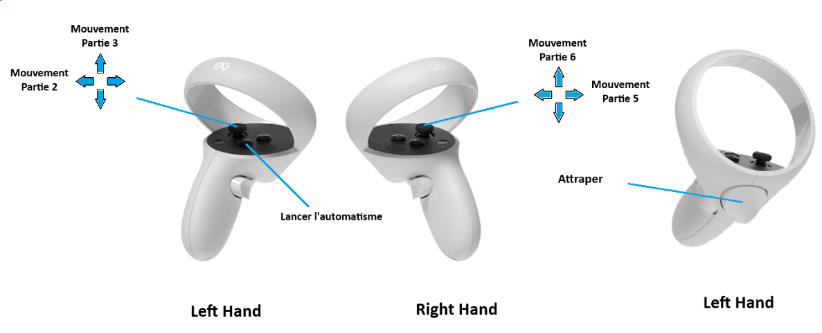
En s’appuyant sur cette aide, nous avons adapté tous nos anciens scripts pour qu’ils puissent fonctionner avec le matériel VR. C’est-à-dire plus concrètement que nous avons changé les clics du clavier par le clic d’un bouton ou le déplacement d’un joystick.

Voici les contrôles que nous avons finalement utilisés :

Nous avons en somme pu développer de nombreuses compétences durant ces mois de travail. Ainsi, nos capacités de développement, de gestion du temps et du stress s’en retrouvent grandement améliorées. Nous pouvons donc dire qu’il nous a préparé aux défis qui nous seront imposés dès l’année prochaine. Il a également été bénéfique, pour chacun de nous, vis-à-vis de notre projet professionnel nous dirigeant vers certaines spécialités ou non. Enfin nous tenions à remercier nos professeurs encadrants, P.Richerd et E.Richard pour l’aide qu’ils ont su nous apporter tout au long de la réalisation du projet ainsi que Polytech Angers de nous avoir offert cette opportunité.

Merci pour votre lecture, en espérant avoir réussi à attiser votre curiosité ! 

Axel WEIL

Baptiste GUICHETEAU

Kilian CHAMPIN

Logiciel de prédiction de pannes

Introduction :

Bonjour à toutes et à tous. Nous sommes Louis et Noah, deux étudiants en deuxième année de PEIP. Dans cet article nous allons vous présenter notre projet qui est le fruit de plus d’une centaine d’heures de travail, Fault Predictor Pro 2024.

Qu’est-ce que Fault Predictor Pro 2024 ?

Notre projet est un logiciel windows qui utilise des algorithmes de machine learning pour prédire de potentielles pannes de panneaux solaires et d’éoliennes. L’intérêt de la prédiction de panne est que cela permet de réduire les coûts d’entretien. En effet, en agissant sur une machine avant que la panne n’apparaisse, on peut limiter le temps d’arrêt de l’appareil et éviter les éventuelles pannes en série.

Le fonctionnement du logiciel est assez simple : 

1- Récupérer des données enregistrées par les capteurs de ces appareils dans un grand fichier

2- Importer ce fichier dans notre logiciel

3- Modifier et sélectionner les données pertinentes pour pouvoir les analyser

4- Prédire de futures pannes avec les données actuelles. 

Vidéo de présentation du logiciel

Ce qui nous a poussé à choisir ce projet est qu’il s’agit d’un sujet à l’intersection entre l’informatique et les mathématiques, de plus, la popularisation de ces technologies a attiré notre curiosité avec l’envie de mieux comprendre leur fonctionnement. Une autre raison du choix de ce projet est le côté applicatif, il répond à un besoin concret dans les énergies renouvelables. 

Les enjeux lors de la création de ce projet étaient multiples : choisir les technologies nous permettant de créer le logiciel, apprendre à les utiliser, concevoir une interface utilisateur efficace, et enfin comprendre le traitement des données et le fonctionnement des algorithmes de machine learning.

1). Le choix des technologies

Nous n’avions qu’une seule contrainte imposée, le logiciel devait être intégralement écrit en langage python. Ce qui s’est avéré être une chance parce qu’en plus d’être un des langages de programmation les plus simples, nous étions familiers avec celui-ci.

Il nous restait alors à choisir les bibliothèques python nous permettant de créer le programme. Pour l’interface utilisateur nous avions le choix entre deux bibliothèques : Tkinter et PyQt. Nous nous sommes tournés vers PyQt qui offre plus de fonctionnalités et de possibilités de personnalisation. Au vu de la richesse de cette bibliothèque nous sommes très satisfaits de ce choix. Nous utilisons également Pandas pour la manipulation des fichiers qui est la référence dans cet usage, de même pour : MatPlotLib qui nous permet de créer des graphiques, Numpy qui permet la modification des données et Sklearn qui nous offre les algorithmes de machine learning.

2). Concevoir une interface utilisateur efficace

Ce projet est l’application en interface utilisateur d’un papier de recherche dont nos deux tuteurs sont à l’origine. Nous devions créer l’interface la plus intuitive et simple possible pour rendre la technologie accessible à tous. En effet notre logiciel, s’il trouve une application industrielle, doit pouvoir être utilisé par des personnes ne connaissant rien à la programmation et au machine learning.

Pour créer une interface intuitive, il faut pouvoir varier les façons d’interagir avec le logiciel. Nous avons mis : 

  • des boutons
  • des curseurs
  • des boîtes à choix multiples
  • et une zone pour glisser et déposer des fichiers.

Il fallait également rendre lisible le processus de configuration d’un modèle de machine learning. Nous avons alors mis une barre de progression qui affichait l’avancement de l’utilisateur dans la configuration. Il fallait également adopter la même charte graphique sur chacune des pages en conservant le même agencement de page. Nous nous sommes également aperçu que l’utilisateur avait besoin de comprendre ce que faisait le logiciel en arrière plan. Nous avons donc ajouté des barres de chargement pour mieux visualiser la durée des calculs et du texte explicatif apparaît lorsque l’utilisateur survole un bouton avec sa souris.

3). Comprendre le traitement des données et les principes du machine learning

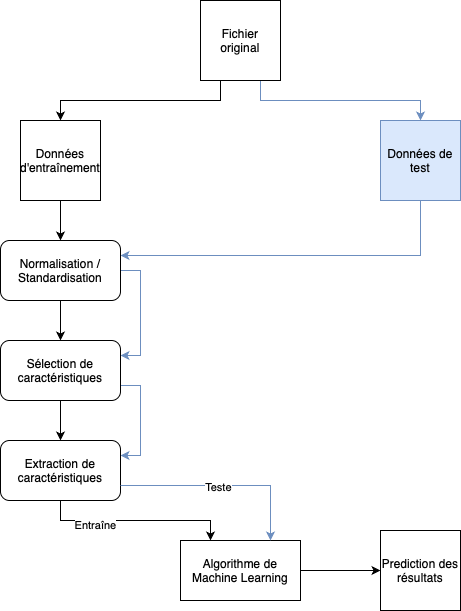
Pour prédire les pannes avec les algorithmes de machine learning, nos données doivent suivre un processus de transformation bien précis. Comme illustré dans le schéma ci-dessous.

Illustration du processus de traitement des données

En résumé, les étapes sont les suivantes : 

1- Séparer le fichier en deux parties (les données d’entraînement du modèle et les données de test)

2- Normaliser ou standardiser les valeurs des colonnes

3- Supprimer les caractéristiques considérées comme “insignifiantes”

4- “Réduire” la quantité d’information tout en conservant suffisamment de précision

5- Entraîner le modèle avec les données d’entraînement

6- Tester le modèle avec les données de test

Ces étapes de traitement des données peuvent paraître inutiles, mais elles permettent en réalité de gagner beaucoup de précision dans les prédictions. Mais pour créer un modèle fiable, il faut surtout choisir les bons paramètres. C’est pour cela que notre logiciel permet à l’utilisateur de créer autant de modèles qu’il le souhaite pour choisir à la fin le meilleur modèle avec les meilleurs paramètres.

Conclusion :

Nous avons beaucoup appris de ce projet, nous avons amélioré nos compétences en programmation et ce fut l’occasion d’apprendre en un temps restreint les principes du machine learning.

Nous n’aurions pas imaginé arriver à un tel résultat, nous partions de loin et nous n’étions que deux pour un travail complexe.

Ce logiciel est une fierté et nous souhaiterions éventuellement poursuivre l’expérience en contactant des entreprises industrielles qui pourraient être intéressées. La démarche de présentation serait en soi une bonne expérience pour nous et ce travail pourra nous servir de support de communication pour présenter ce dont nous sommes capables

Nous remercions évidemment nos deux tuteurs, Nizar Chatti et Bassel Chokr pour le temps qu’ils nous ont consacré et les connaissances qu’ils nous ont partagé. 

Merci pour votre lecture.

Louis Arnaud et Noah Raimbaud