Remerciements
Nous souhaitons tout d’abord remercier nos professeurs référents Mr Laurent Saintis et Mr Adel Haddad pour le accompagnement ainsi que Boris qui à toujours été présent au fablab pour nous donner des conseils et répondre à nos requêtes quelques fois un peu étranges.
BONJOUR !!!
Nous sommes Eliott et Tristan, dans le cadre du projet de Peip2, nous avons travaillés sur un système qui permet de recycler les déchets d’impression 3D (supports, rebus …) pour en refaire du fil utilisable par les imprimantes du fablab de Polytech’Angers. Cette année nous avons récupéré un projet existant depuis 2019, nous ne sommes donc pas partis de zéro, l’extrudeuse avait été acheté par les élèves précédent (2023), les rouleau de tirage, les supports de bobine et tous les guides étaient encore en très bon état nous les avons donc gardé.
CONTEXTE
Au fablab de Polytech’Angers, un nombre important de pièces 3D est imprimée, ce qui génère une quantité non négligeable de rebus sans solution de recyclage. Il existe bien des machine sur le marché mais à des prix trop élevés comparé au bénéfice.
OBJECTIFS
La conception devra :
- Évaluer le système existant à partir de tests de fonctionnement
- Reconcevoir le système de tirage,
- Reconcevoir le système de bobinage pour contrôler au mieux la vitesse de rotation,
- Réaliser des tests de fonctionnements avec les éléments obtenus du broyeur.
Si le temps le permet, plusieurs améliorations complémentaires peuvent être envisagées :
- Adapter l’automatisme d’asservissement du tirage de fil en fonction du diamètre mesuré, avec le nouvel extrudeur,
- Reconcevoir le sous-système de refroidissement.
PRISE EN MAIN
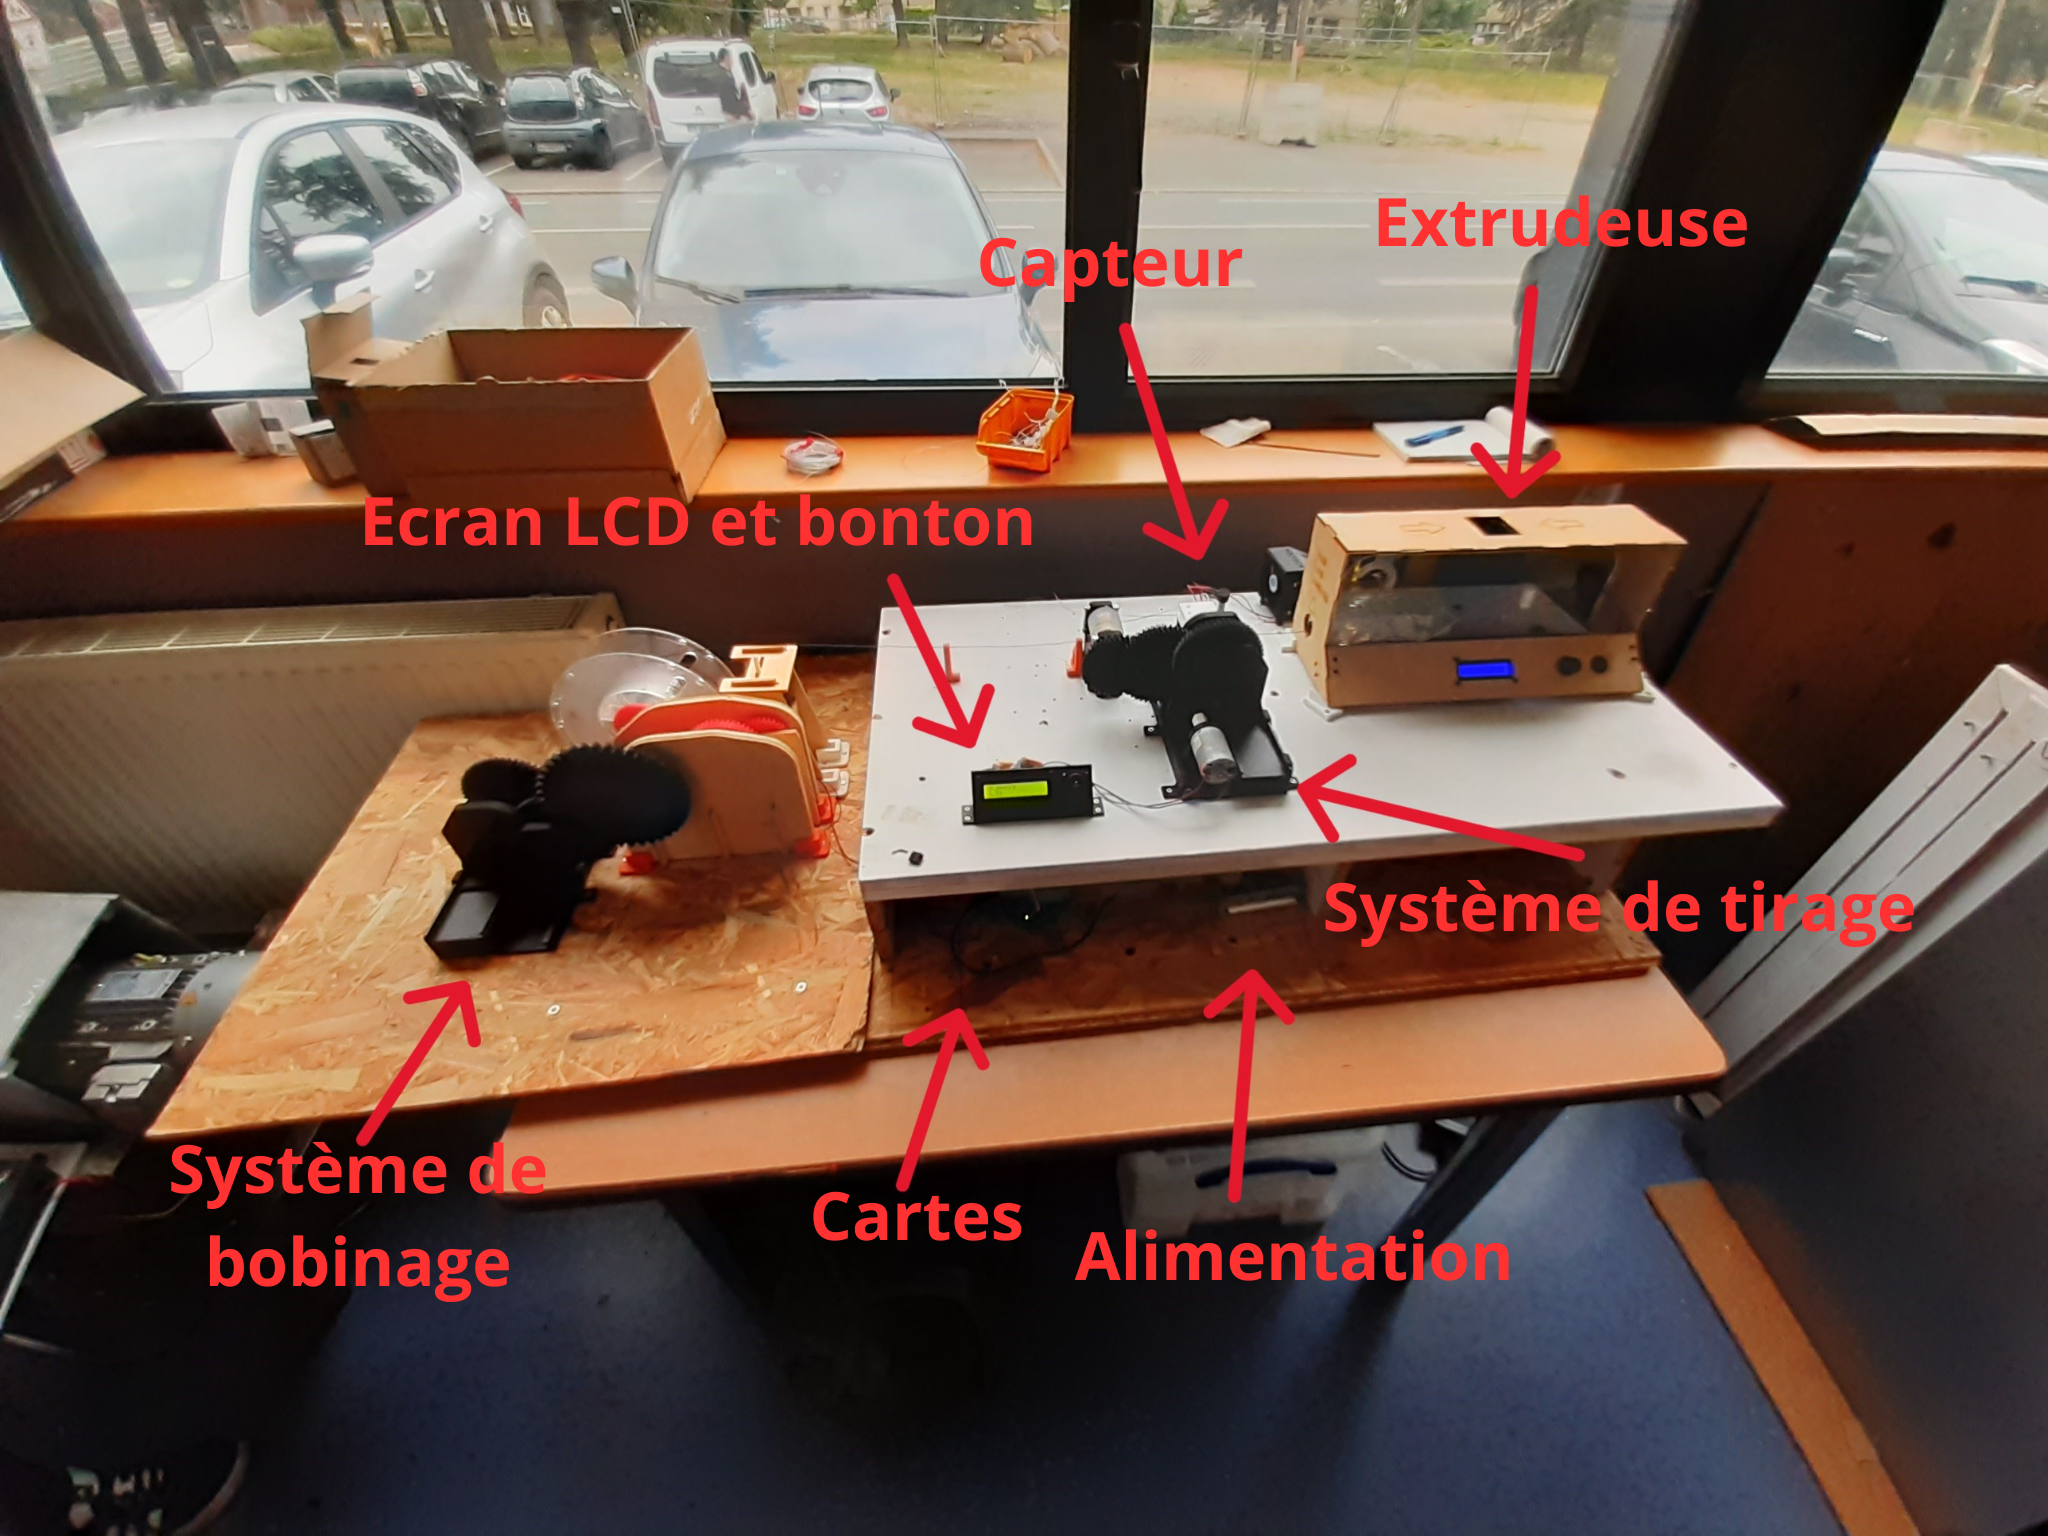
Nous avons passé nos première séance à comprendre le système de départ c’est à dire le fonctionnement de l’extrudeur, l’utilité de chaque sous système et de chaque composant. L’extrudeur était relativement simple à comprendre, le fonctionnement est très instinctif, il suffit de l’allumer, de régler la température souhaité puis de saisir la vitesse de rotation de la vis sachant que ces deux paramètres peuvent êtres modifiés à tout moment une fois la machine en marche.
Nous avons ensuite tenté de mettre en marche les moteurs faisant fonctionner les systèmes de tirage et de bobinage malheureusement les engrenages n’ont pas bougé d’un millimètre. C’est ainsi que nous avons fait face à notre premier problème majeur…
ALIMENTATION DES MOTEURS
Afin régler ce premier problème, il a d’abord fallu chercher la panne ce qui nous à pris quelques heures pour conclure sur une alimentation défectueuse. Il nous a donc fallu commander une alimentation neuve pour les moteurs en respectant le voltage (12V) et ampérage(1.5A).
En attendant l’arrivé de la nouvelle alimentation, nous avons branché les moteurs sur une alimentation moins performante pour effectuer des tests, avec ces tests nous avons découvert un nouveau problème : le bruit excessif des réducteurs. Les groupes précédents avaient utilisé des réducteurs planétaires, ces réducteurs sont complexes techniquement mais beaucoup trop bruyants, nous avons donc décidé de concevoir des nouveaux réducteurs pour les systèmes de tirage et de bobinage.
LES RÉDUCTEURS
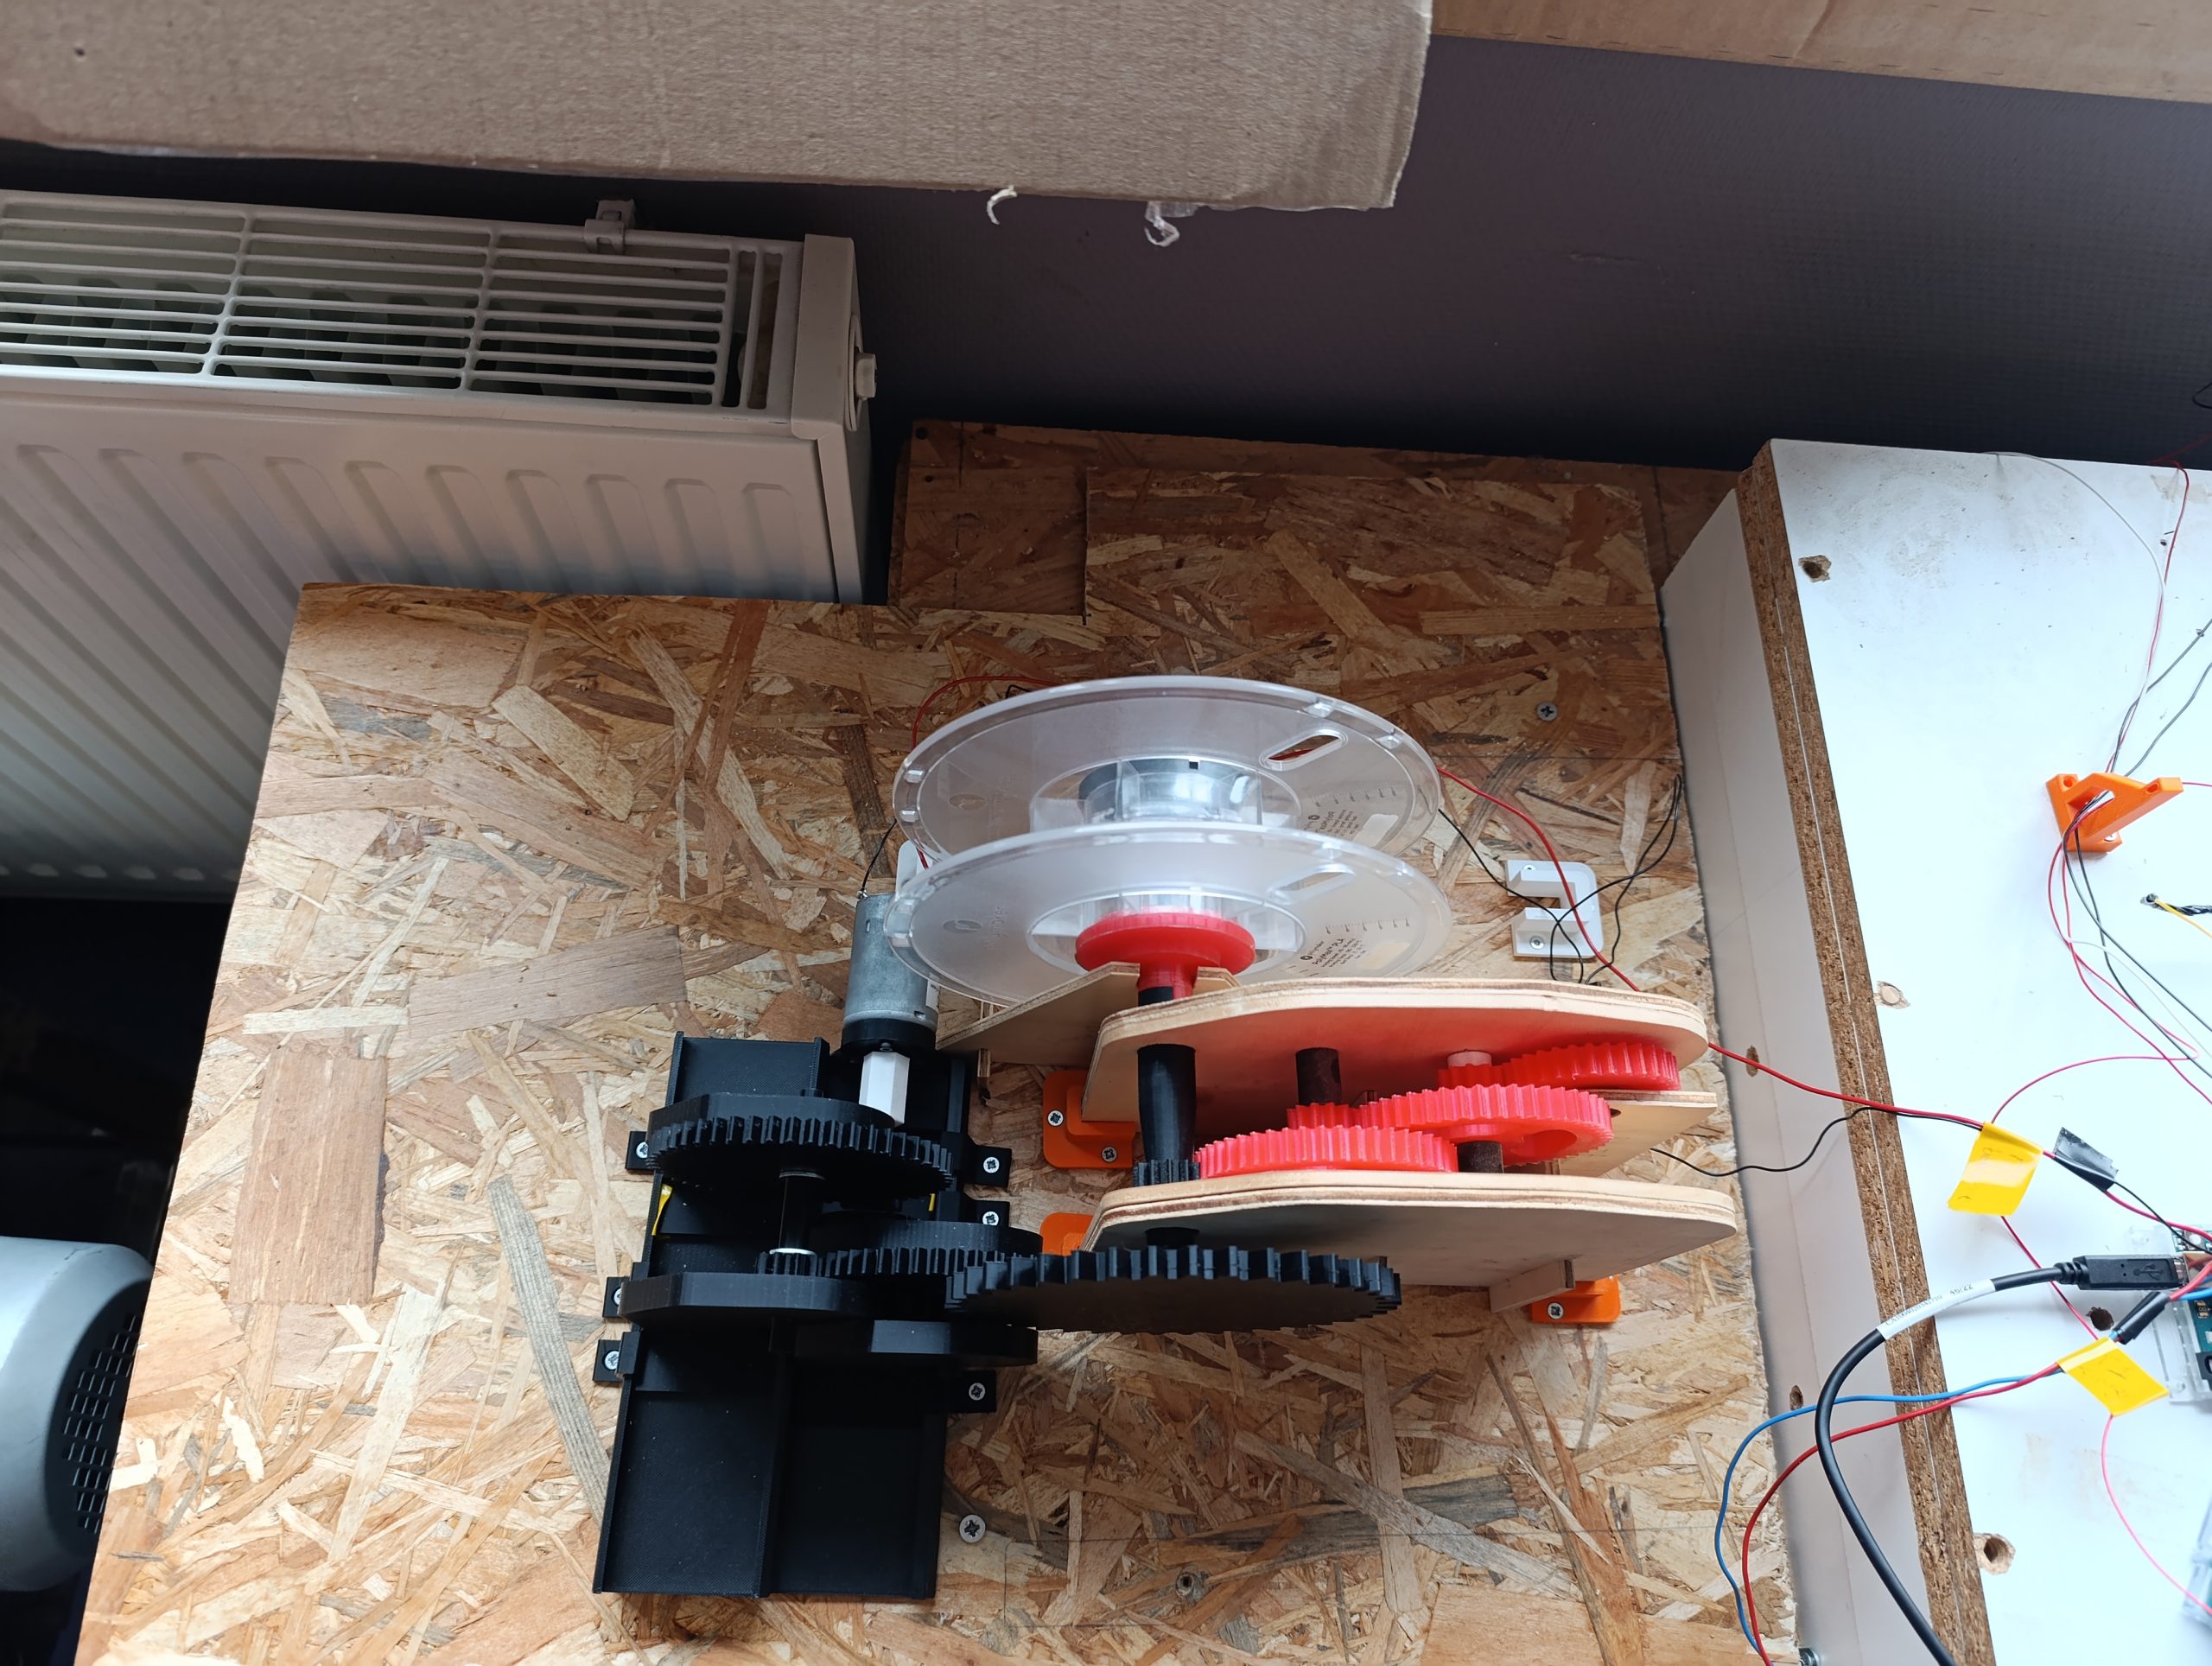
Nous avons réfléchi à de nouveaux réducteurs 1/100, pour concevoir de tels systèmes, nous avons du penser à plusieurs paramètre tel que le module de chaque engrenage, comment relier les axes aux moteurs et à la sortie des systèmes, la manière de maintenir guider les axes, etc.
Les roues dentées sont donc glissé sur des axes et entraines la rotation par un méplat, les axes sont tenus par des supports en P qui sont eux mêmes glissé sur deux rails de niveau différents. L’ensemble du système est fixé à la table par des support en forme de crochets qui servent aussi à empêché les support de glisser sur leurs rails. Les supports aillant un certain jeu sur le rail nous les avons calés avec des morceaux d’adhésif pliés qui nous permettent de les maintenir tout en pouvant les retirer si besoin.
Une fois les réducteurs imprimés et montés, nous avons pu nous attaquer à la partie programmation de l’automatisation du système général.
AUTOMATISATION DU SYSTÈME
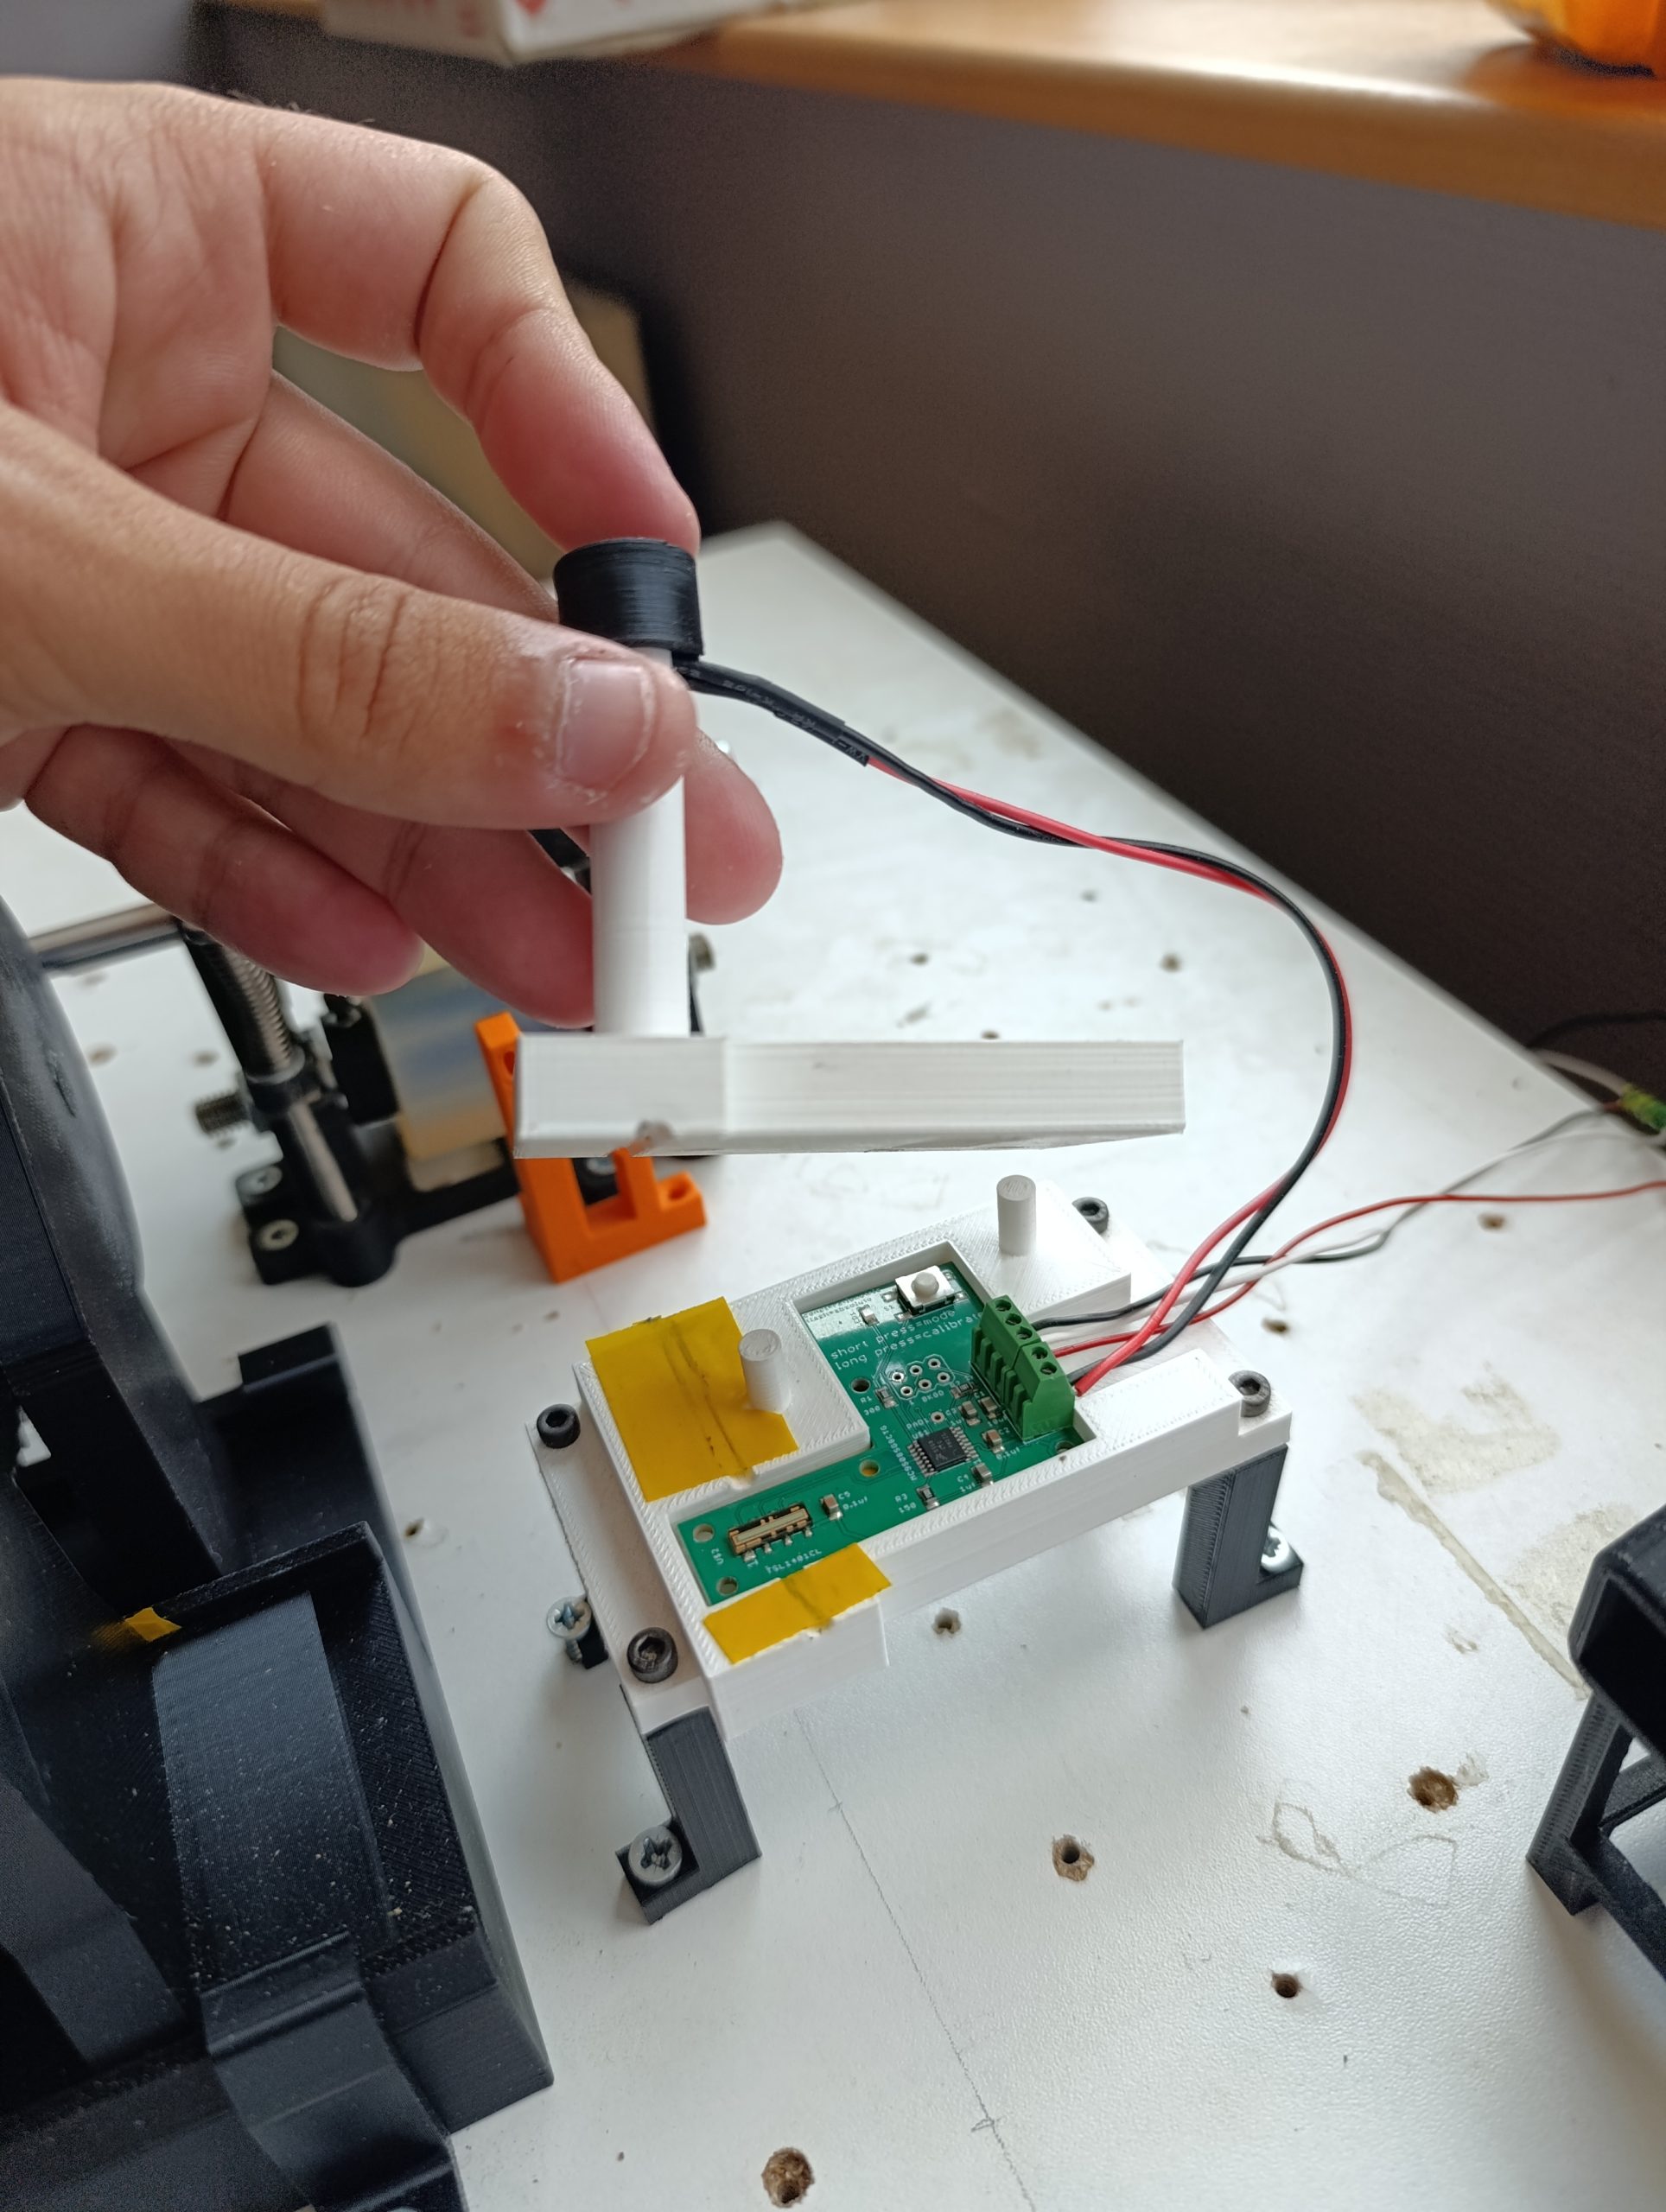
Le but principal de notre projet est de produire un fil utilisable par les imprimantes 3D, pour cela il faut respecter un diamètre constant de 1.75mm, ainsi nous devons coder un régulateur de vitesse de tirage en fonction du diamètre du fil. Nous avons commencé par déplacer le capteur d’épaisseur entre l’extrudeuse et les rouleaux de tirage, nous l’avons ensuite câblé sur la carte arduino et programmé pour récupérer des valeurs exploitables, seulement nous avons constaté un bruit électrique dans le capteur ce qui nous a obligé à lisser les valeurs avec une moyenne sur cent diamètres pour avoir un diamètre mesuré stable et exploitable par le régulateur.
Pour réguler le diamètre nous avons utilisé une bibliothèque arduino appelé PID (potentielle intégrale dérivée). Le principe des bibliothèques en arduino est de ne pas avoir à coder un système complexe, on peut ainsi entrer les paramètres souhaités et la bibliothèque s’occupe des calculs, nous lui avons indiqué des constantes de régulations, notre diamètre cible, l’adresse du diamètre mesuré et des bornes de vitesse pour éviter qu’il devienne instable et casse les moteurs.
Nous n’avons pas pu finaliser le réglage du régulateur pour le plastique PLA car le matériaux est trop instable.
INSTABILITÉ DU PLA
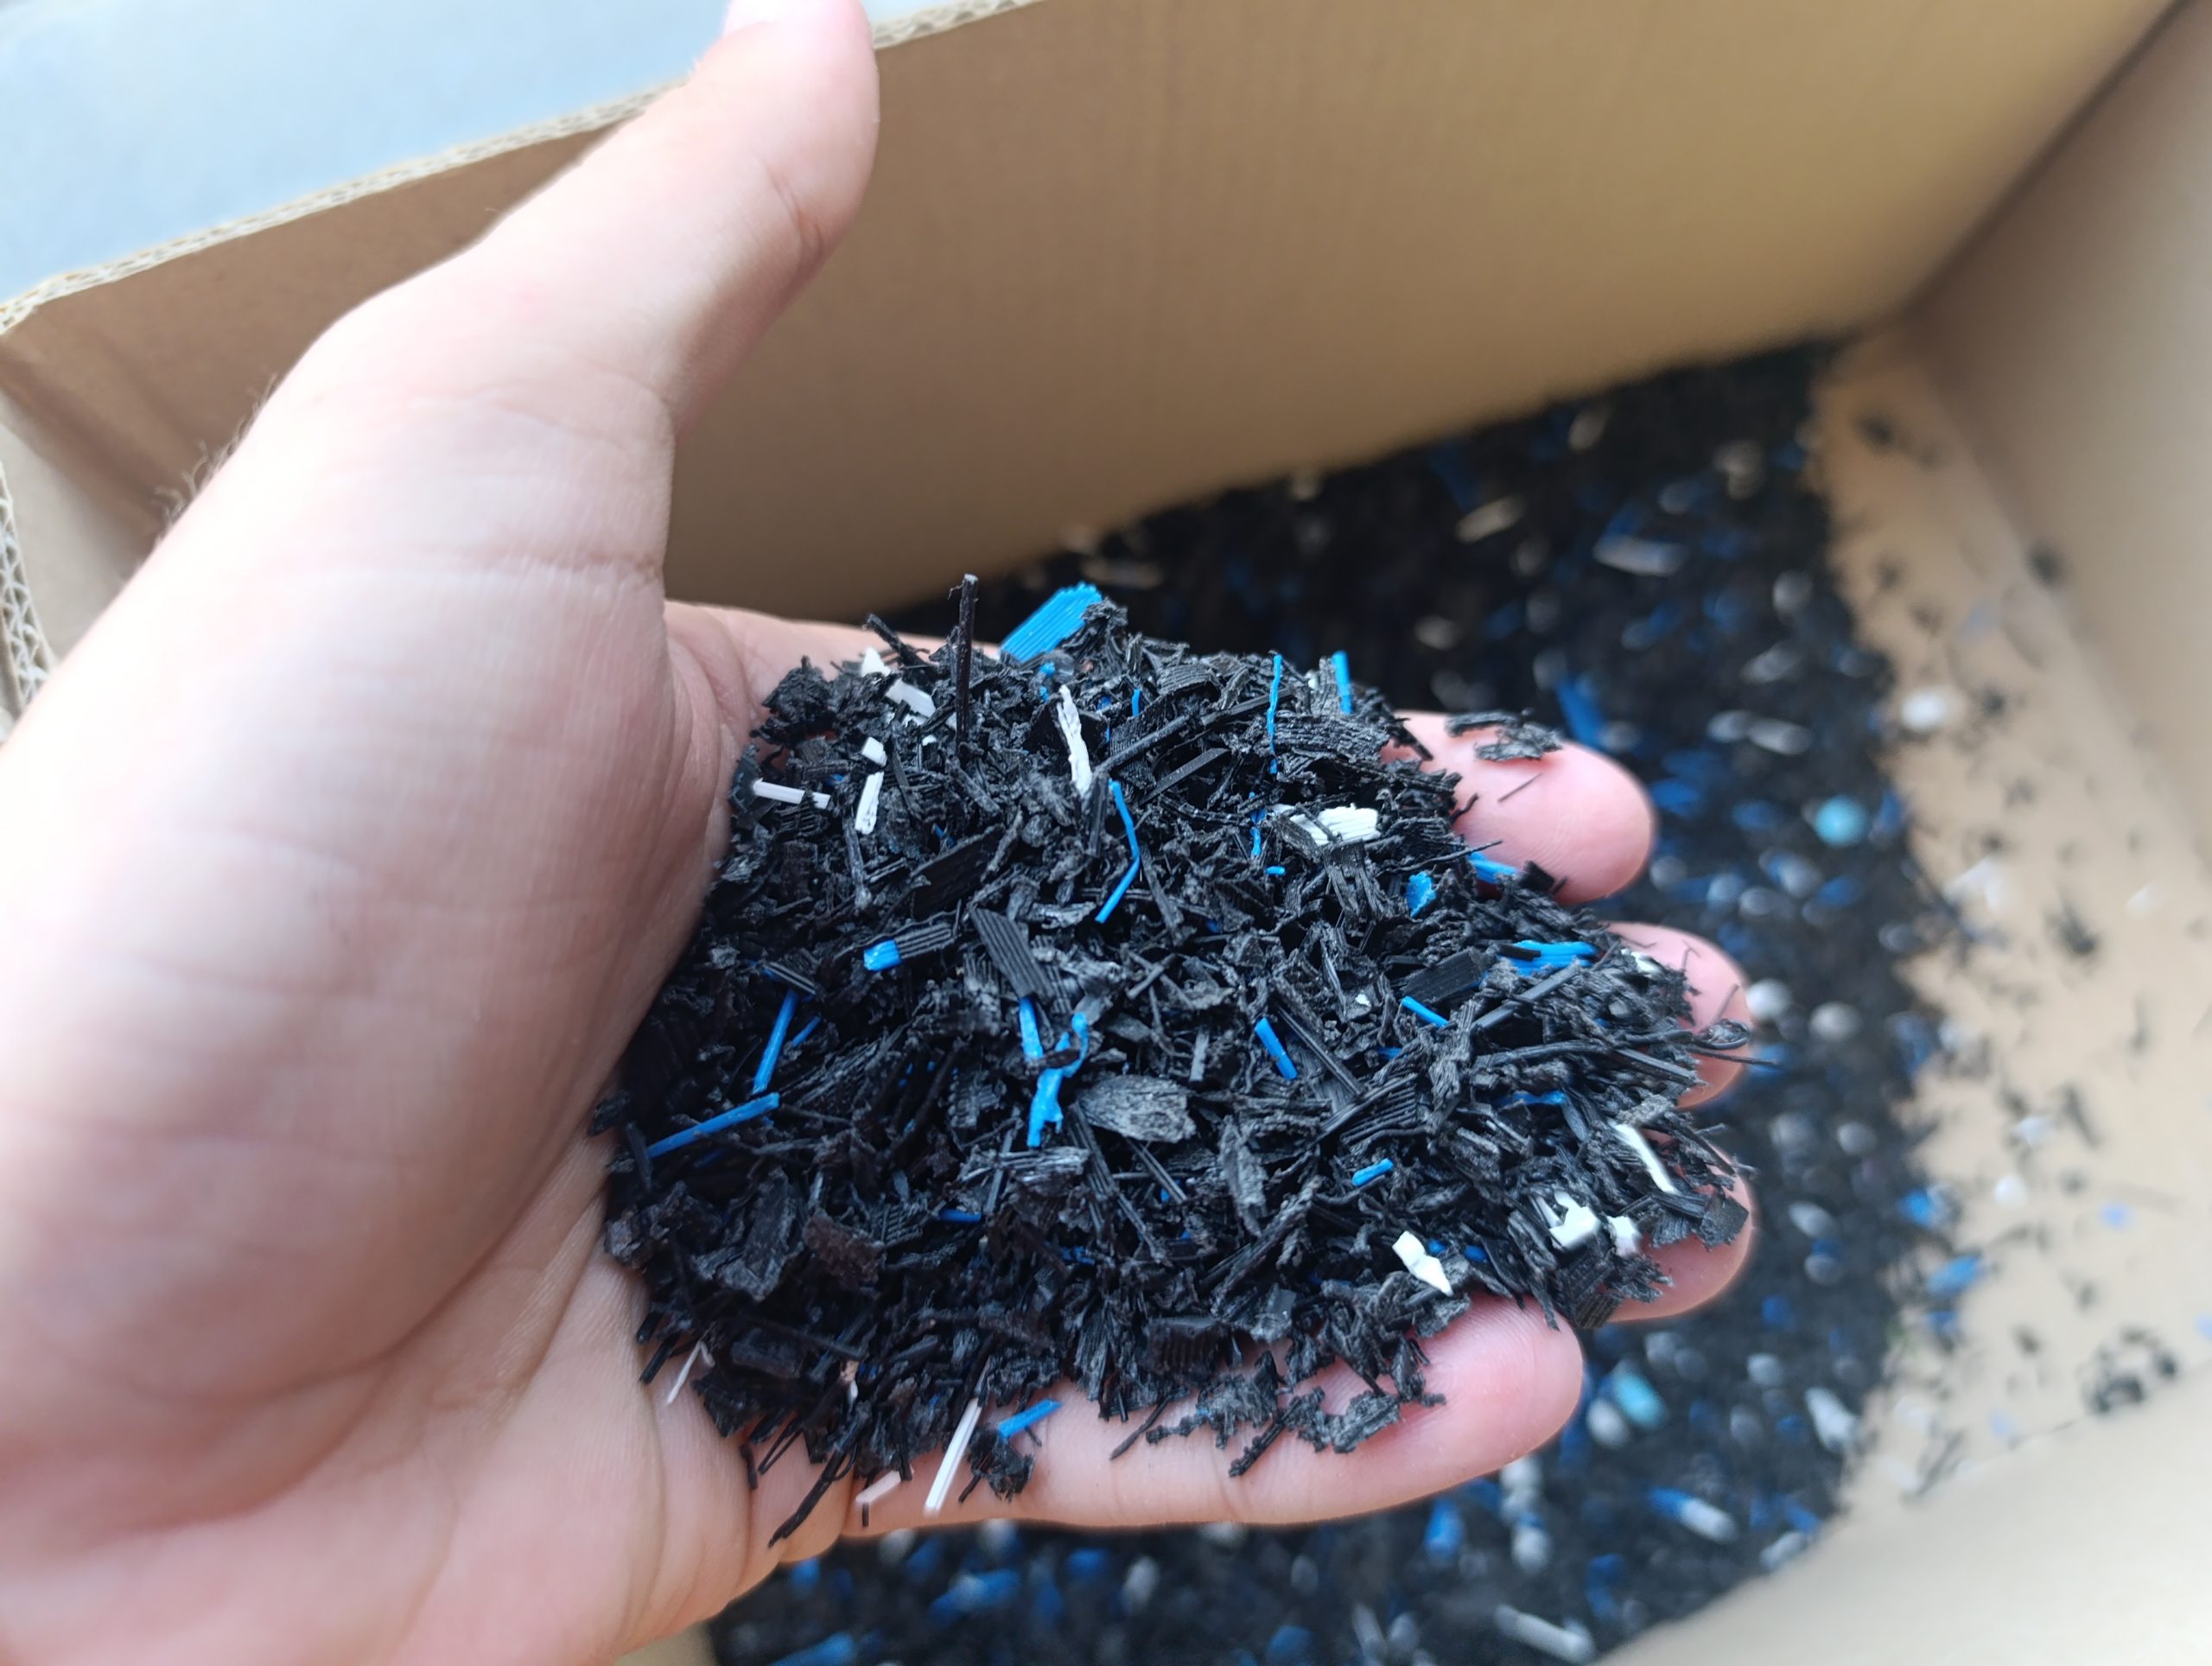
Nous avons eu du mal à trouver la bonne température de fusion du PLA, si il est trop fondu il est trop malléable et trop collant si il est juste au dessus de la bonne température il est trop granuleux et si il est en dessous il devient trop fragile. Il a donc été difficile de trouver la bonne température et une fois celle si trouvé nous avons eu un problème de capteur, il nous a lâché et ne délivrait plus aucune valeur ce qui rend notre projet inabouti et notre écran inutile.
INTERFACE HOMME / MACHINE
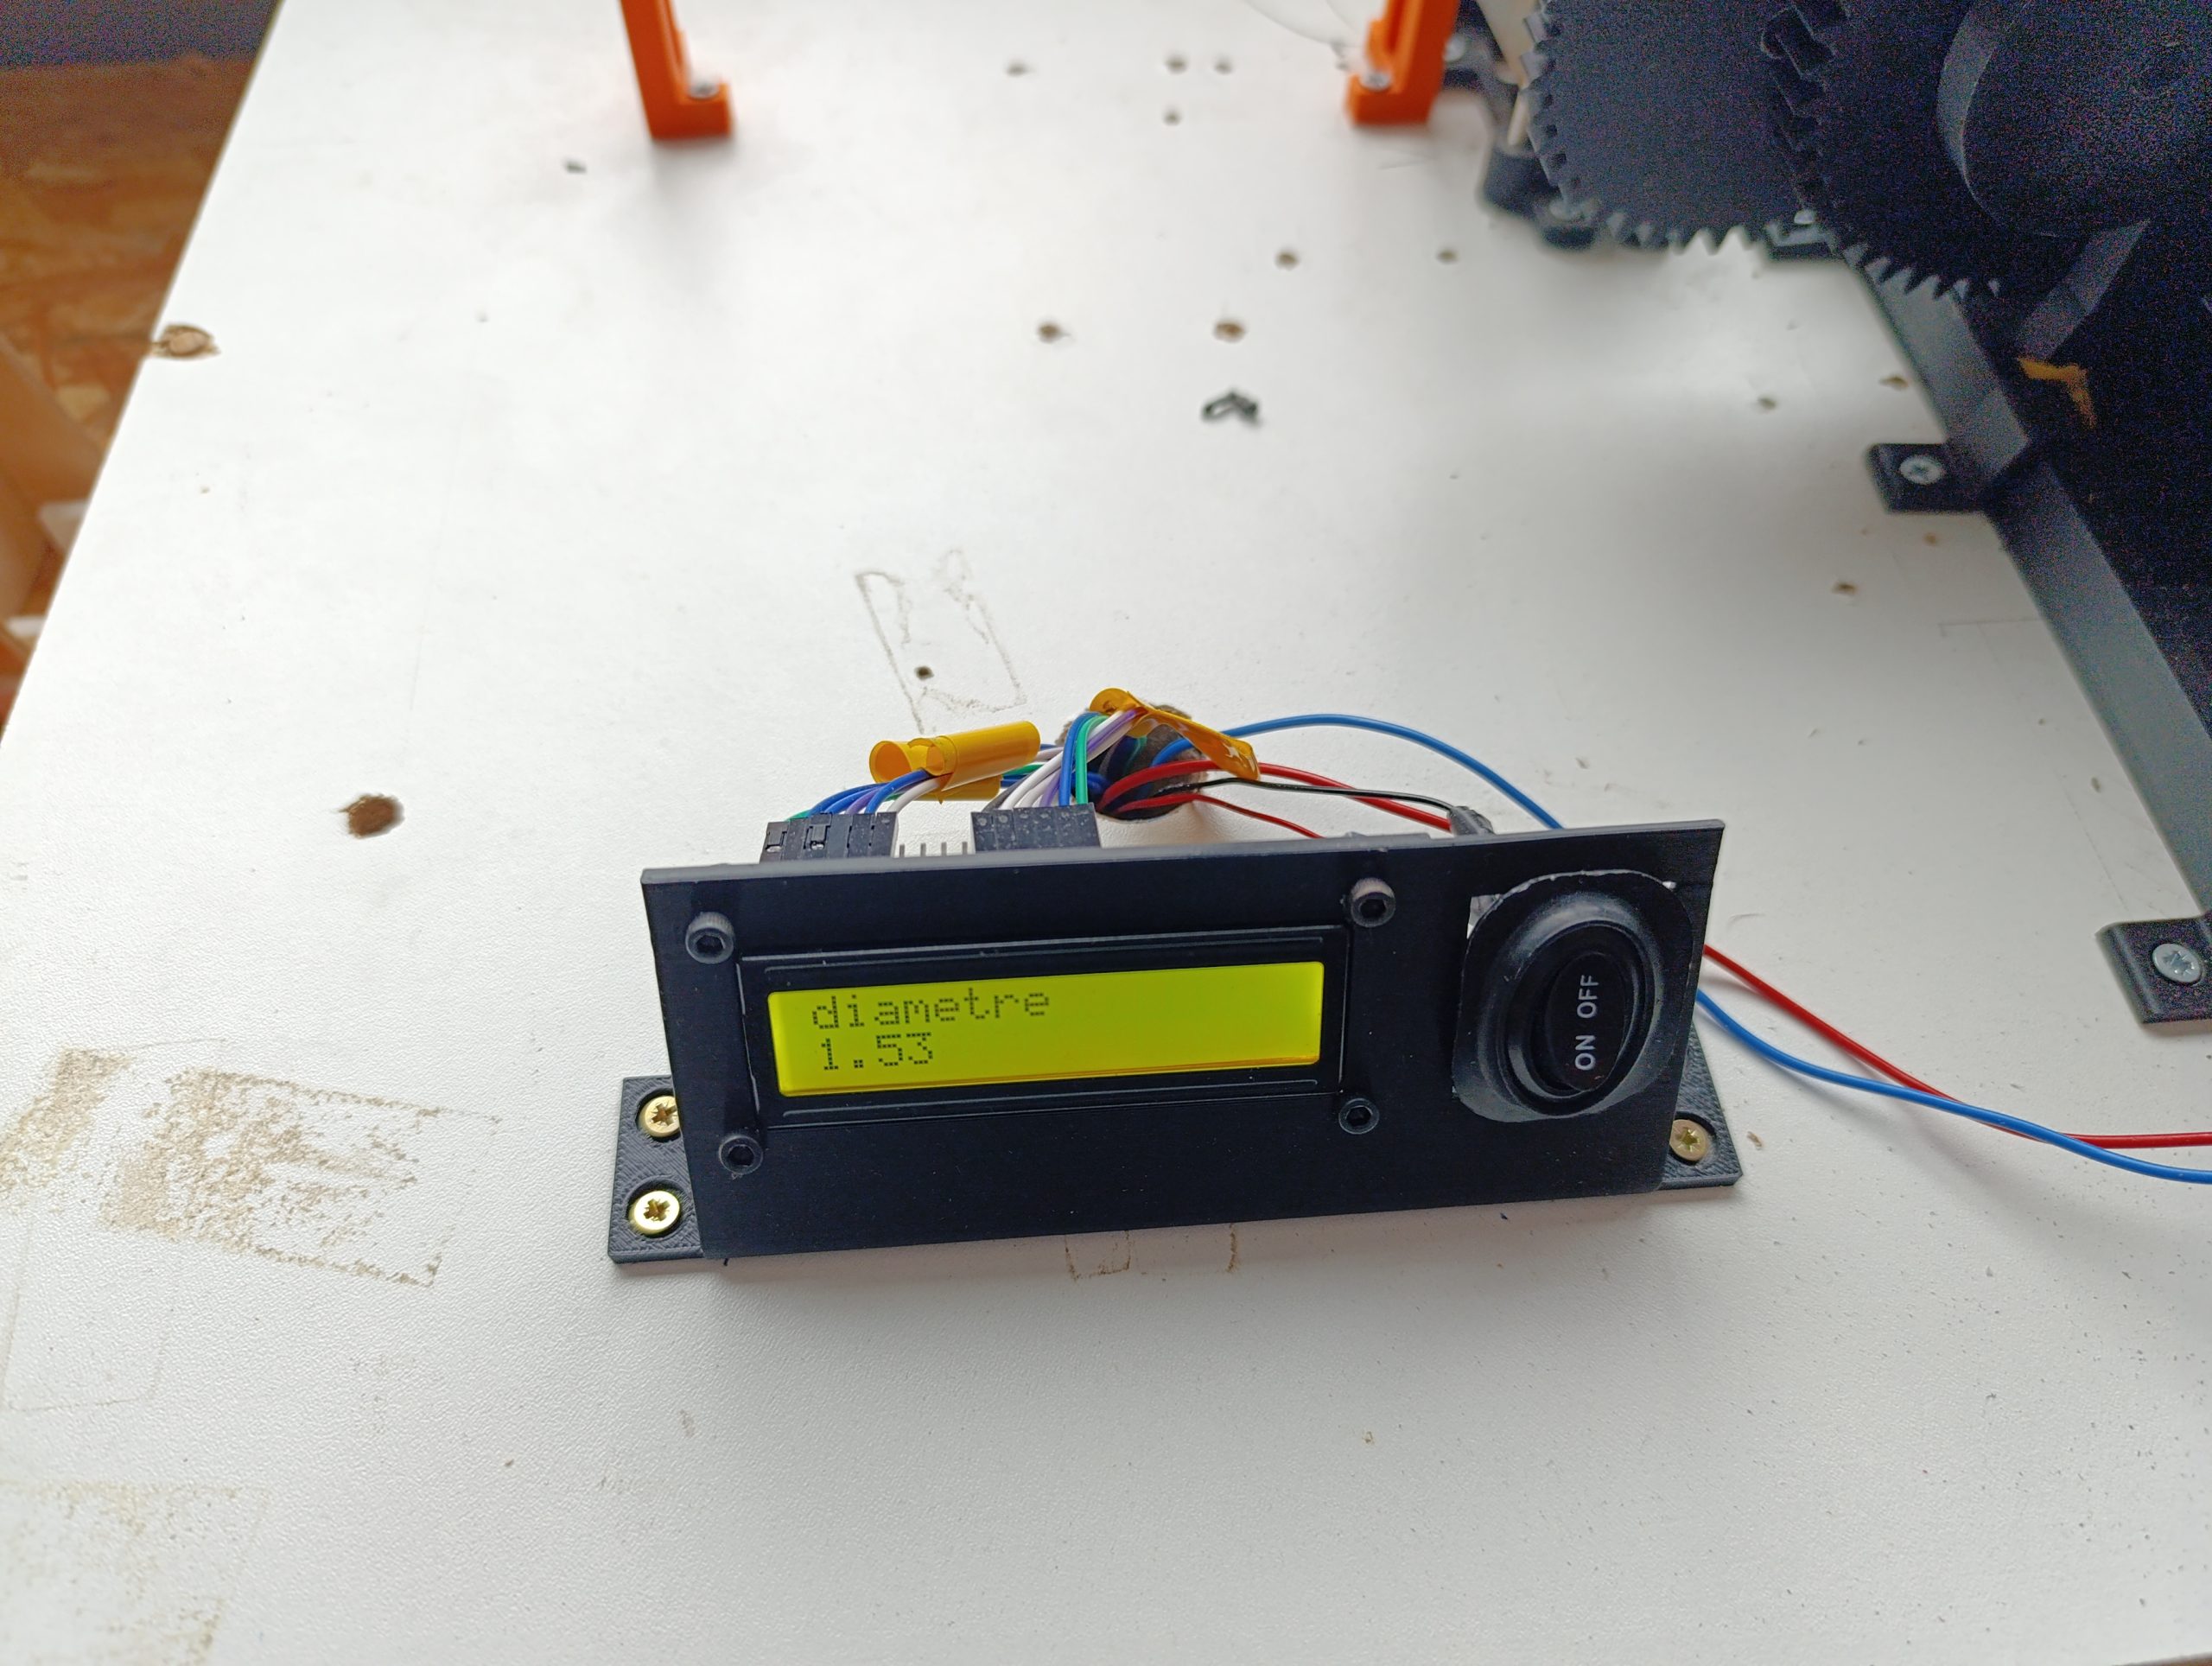
Pour être au courant de ce qu’il ce passe dans le système nous avons eu l’idée d’installer un écran LCD qui affiche le diamètre mesuré du fil nous avons installé cet écran sur un support avec un interrupteur permettant d’allumer et éteindre les moteurs, pour éviter de faire du bruit inutilement et pour les arrêts d’urgence plus pratiques.
Une fois tous ces petits problèmes réglés, nous avons pu lancer le tirage d’un fil mais l’extrudeur à commencé à avoir du mal à tourner.
NETTOYAGE DE L’EXTRUDEUR
Nous avons entrepris de démonter entièrement l’extrudeur pour retirer les éventuels bouchons de plastiques qui pouvaient bloquer la vis. Nous avons opéré au décapeur thermique pour retirer la vis et vider le conduit. Une fois la machine remontée la vis ne tournait toujours pas normalement, après analyse il s’est avéré qu’elle n’était plus fixé correctement à l’arbre moteur, c’est donc en refixant tous les composants que nous avons pu réparer l’extrudeur
FIN DU PROJET
Nous sommes ainsi arrivé à la fin de notre période de projets, nous allons maintenant le présenter aux élèves de Peip1 et au personnel de l’école, nous leur présenterons un projet certes peut fonctionnel mais avec beaucoup de travail de fait. Nous passons alors le flambeau aux prochains groupes à passer sur ce projet dans les années à venir …