Dans le cadre des projets de Peip2 à Polytech Angers, nous avons dû réaliser un jeu de voitures dépourvues d’électricité. Le principe de base était qu’un joueur faisait tourner un tapis contenant des obstacles, et un second joueur les évitait avec une petite voiture commandé mécaniquement par un volant. Afin de rendre le jeu plus intéressant, nous avons choisi de faire en sorte que le joueur chargé de faire tourner le tapis puisse placer les obstacles.
Objectifs
L’objectif est de sensibiliser la société sure les effets négatives des jeux vidéo pour limiter leurs utilisations et les remplacer par des jeux réels et physiques. En plus, ce projet vise à stimuler les élèves à mobiliser leurs connaissances scientifiques et techniques (Principe d’équilibre statique, la physique magnétique, conception 3D, impression 3D, transmission de mouvement, géométrie, vitesse …) acquis pendant leurs études à l’école dans une application concrète. La conception doit répondre à une large gamme de vitesse de déplacement de voiture, nombre de voiture, positions de voitures, … etc. Le déplacement transversal de la voiture cible doit se faire de façon magnétique ou mécanique (ex. un guidon) sans toucher la voiture à la main. Le mouvement du tapie doit aussi être manuel pour permettre de jouer à deux de façon à renforcer les liens sociaux.
Tapis
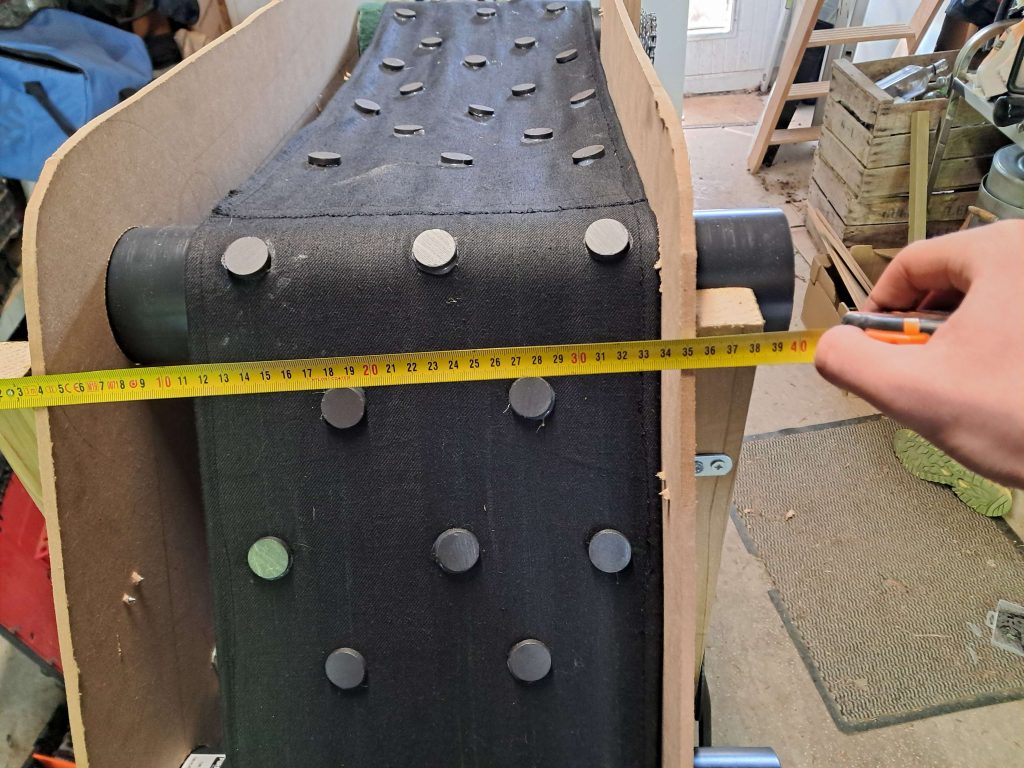
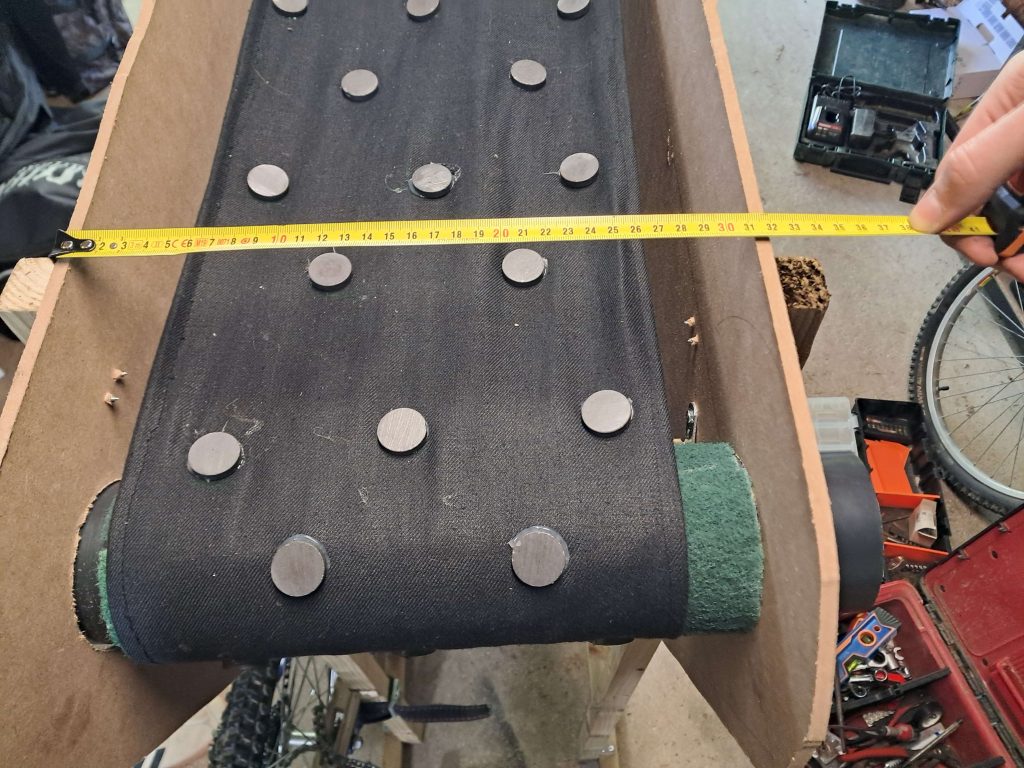
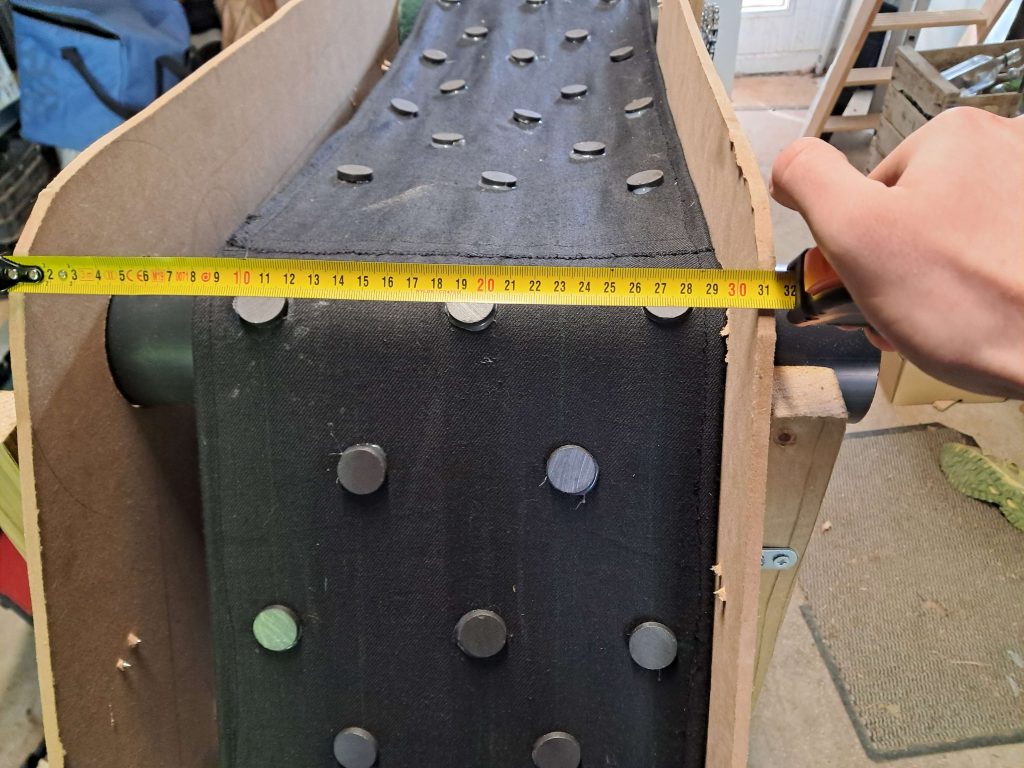
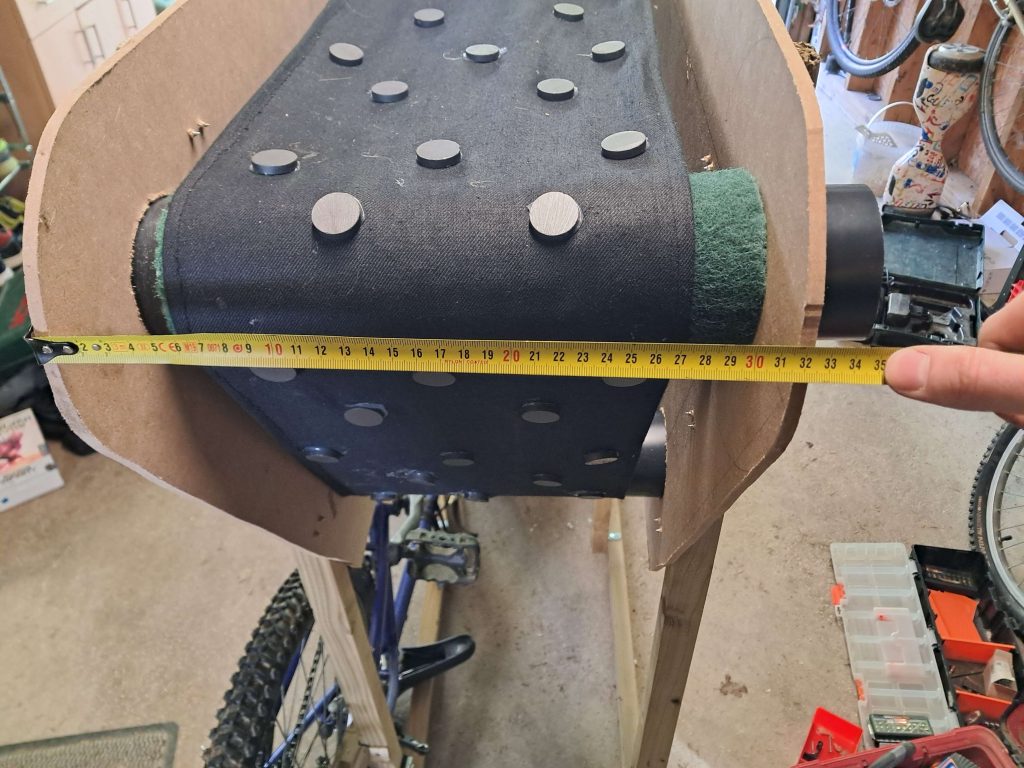
Composé d’un tissu recousu et d’aimant collé par l’intérieur, le tapis roulant a pour but de déplacer des obstacles pour simuler le mouvement d’une voiture sur une route. À l’aide d’un système de pédale et de chaînes, le tapis reçoit d’un joueur l’énergie mécanique pour tourner. Les coefficients de frottement entre les tubes en plastique et les aimant et tissu, le tapis peut facilement glisser sur ces tubes.
Pour recevoir le mouvement de la transmission par un des tubes, celui devant le joueur qui joue la voiture a été couvert de vert d’éponge. Le coefficient de frottement entre cette matière et le tapis étant bien plus important, le tapis peut se déplacer. Nous avons choisi ce tube afin d’augmenter la tension de la partie de tapis dans l’inter-tube précédent, car cette partie est la plus importante car c’est celle simulant la route. Cette tension se reporte en partie sur l’inter-tube du joueur plaçant les obstacles, l’aidant à avoir une zone plus agréable à utiliser.
Dans le but d’augmenter la tension globale du tapis, un cinquième tube est placé à l’intérieur du tapis. Celui-ci est alourdi, permettant de tirer par le bas le tissu, le tendant.
Tubes
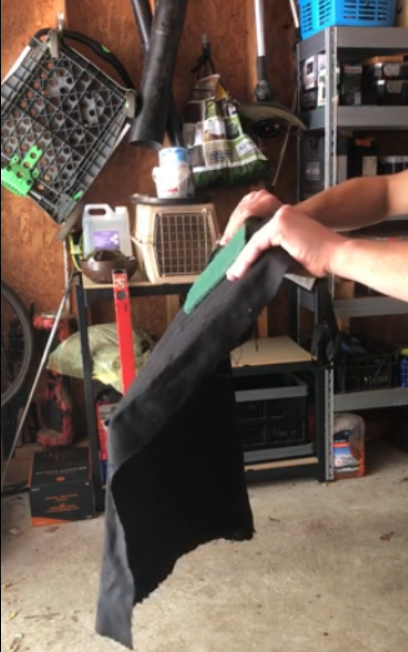
Afin de trouver expérimentalement les coefficients de frottement entre nos matériaux, nous allons utiliser la formule : μ=tan(θ). Avec θ étant l’angle entre la somme des forces subies par l’objet et la perpendiculaire au sol; μ Est le coefficient de frottement statique. Le coefficient de frottement cinétique vaut généralement entre 70% et 95% du coefficient de frottement statique. Selon la différence entre les coefficients avec ou sans revêtement en éponge, l’approximation du coefficient de cinétique à statique sera suffisante.
Pour déterminer le coefficient de frottement entre les tubes fixes et le tapis, un bout du tissu venant de chute et un cinquième tube ont permis de réaliser l’expérience.
Pour cela, nous avons placé le tissu sur le tube tenu horizontalement. Nous avons ensuite appliqué de faible rotation continue en contre-axe jusqu’à l’angle auquel le tissu commence à glisser.
Après plusieurs réalisations, nous trouvons un angle de 25°, correspondant à un coefficient de 0,466. En vue des tensions du tapis, ce coefficient est suffisant pour faire glisser le tapis sans le ralentir.
Sachant que nous souhaitons faire tourner le tapis par l’un des tubes, il nous faut augmenter l’aberrance du tube directeur. Pour cela, nous avons pensé à modifier la surface de contact entre le tube et le tissu grâce à du vert d’éponge.
Nous avons cherché à déterminer le coefficient de frottement du vert d’éponge sur le tissu. Cependant, l’échantillon d’éponge perd l’équilibre aux alentours de 90°. Cela implique qu’il y a une force supplémentaire au frottement pur pour faire tenir l’objet.
Nous pensons à l’effet produit par un scratch (de chaussure, par exemple). La porosité de l’éponge et le tissu formant des macro crochets nous permettent d’affirmer cette théorie. On peut ainsi supposer que le vert d’éponge sera suffisamment adhérent pour transmettre le mouvement du tube au tapis sans souci.
Transmissions pédales
Afin de laisser les mains libres au second joueur, un système à pédale a dû être implémenté pour entraîner le tapis. On souhaite que le joueur pédale à une vitesse agréable qui fasse tourner le tapis à une vitesse jouable. On souhaite aussi que les mouvements du pédalé ne soient pas directement liés au tapis, et ainsi permettre au tapis de rouler à une vitesse convenablement constante indépendamment du joueur et des résistances mécaniques du jeu.
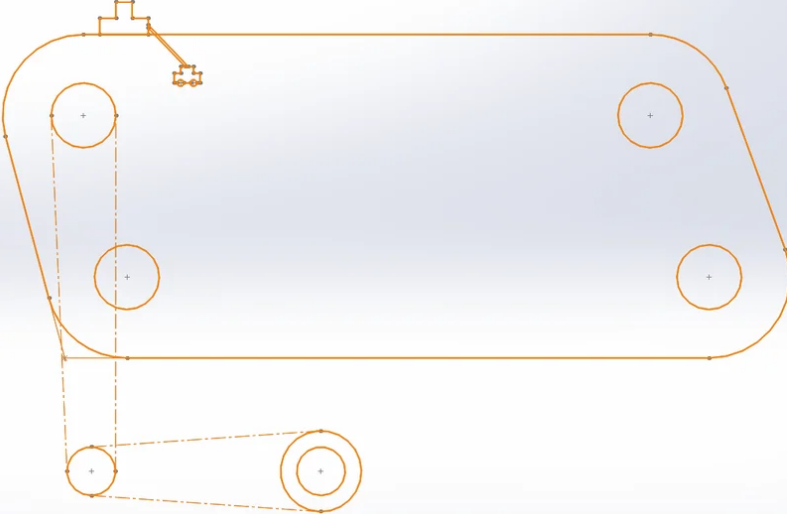
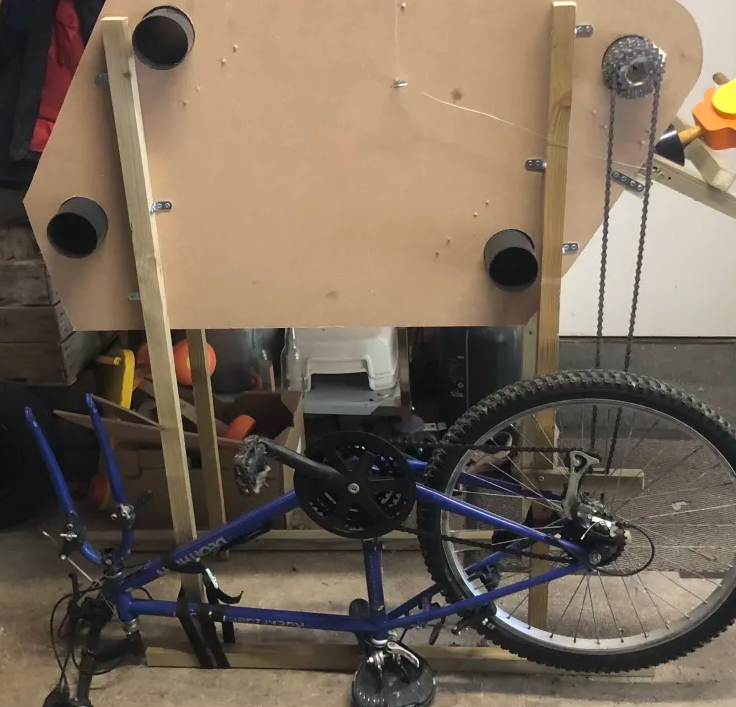
Pour permettre la vitesse constante du tapis, nous avons pensé à un système de roue libre, qui entraîne le tapis. Ainsi, le joueur fait tourner la roue, lui offrant une résistance pour pédaler, ce qui gagne de l’inertie pour le tapis.
On permet ainsi à la grande inertie de la roue de contrer la résistance du tapis et linéariser la vitesse du joueur. Cette roue est liée au joueur par le dérailleur d’un vélo.
Pour permettre au joueurs de pédalé à une vitesse convenable pour lui et le tapis. Pour cela nous avons utilisé deux cassettes de vélos. Seul un sert à régler les rapports de transmissions et est modifiable si besoin. Cette transmissions est réalisé à l’aide de chaines de vélos. Une part du pédalier à la cassettes part le dérailleur entrainant la roue. L’autres chaine part de la roue a la seconde cassette placé sur le tube directeur. Un pignons a donc dut être installé sur la roue, sur le flanc opposé au dérailleur. Les pignons allant de la roue au tube sont de 15 dents chacuns, ne créant pas de rapport de vitesse dans cette partie de la transmission. Du pédalié a une roue denté de 38 pin. A l’aide d’expérimentations, on a put estimé que le pignon de la cassette permettant une vitesse idéal a 24 dents, fessant un rapport de réduction de 0.63 (24/38).
La plage normale de vitesse de rotation des pédales d’un vélo s’étend généralement de 50 à 100 tours par minutes. A l’aide des dimensions du prototype, on peut donc estimer la vitesse de déplacement du tapis. Le rapport de transmission du pédalier au tube est de 0.63. On estime pédaler lentement, on suppose donc notre vitesse de rotation initiale (Ne) à 57 tr/min. Sachant que Ne/Ne=i (i:rapport de transition de l’entrée “e” à sortie “s”), on peut déterminé Ns (vitesse de rotation de sortie, soit le tube de rotation du tapis). Ainsi : Ns=Nei=36 tr/min. Le tube entraînant le tapis a un diamètre de 0.085m (80mm de tube + 5 d’épaisseur de vert d’éponge). Avec le rayon et la vitesse de rotation, on peut calculer la vitesse linéaire au bord du tube: V=Ns(2pi/60)D/2=0.16m/s=0.57Km/h (avec “(2pi/60)” un coefficient permettant à Ns d’être sous les bonnes unités, soit en radian par seconde).
Nous avons ainsi un système de transmission adapté et performant, permettant au joueur de pédaler confortablement, tout en assurant une vitesse de rotation du tapis correcte.
CAO
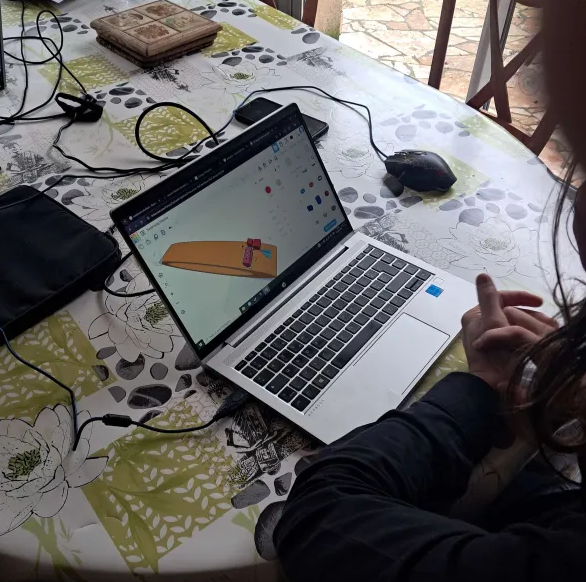
La phase de réflexion du projet a été réalisée avec un logiciel de CAO en font. Cela a permis une seconde phase de réflexion plus concrète, avec un support 3D possible. De cette manière, nous avons pu gérer les échelles et discuter des fonctionnalités.
La CAO sur Solidworks nous a aussi permis la réalisation de pièces en impression 3D et en découpe laser grâce à l’aide du FabLab.
Conclusion
Ce projet a été pour nous trois une partie agréable de notre scolarité, ainsi qu’une grande expérience mettant à profit nos apprentissages.
Nous tenons à remercier Polytech pour ce projet, ainsi que notre enseignant référant Maxime Kachit.
Ce projet a été réalisé par :
Yann Landru–Roc
Photo prise dans le cadre de déterminer expérimentalement la hauteur du projet
Romain Gras
Photo prise dans le cadre d’une illumination soudaine
Yann Valentini
Photo prise dans le cadre de réglage intensif de chaînes