Nous sommes Lucas et Antonin, étudiants en Peip2. Dans le cadre de notre projet de fin d’année, nous nous sommes attaqués à un défi de taille qui occupe les plus grandes usines du monde : comment prédire l’usure d’une pièce. C’est ce que nous avons tenté de résoudre avec notre projet de banc d’essai d’usure d’engrenages.
Nos Objectifs :
- Simulation d’une usure accélérée : réussir à créer une usure de manière rapide et exploitable.
- Instrumentation et acquisition de données multisources : mise en place d’une chaîne de capteurs (courant, vibrations, vitesse).
- Automatisation et contrôle du système : développement d’un programme Arduino optimisé incluant un démarrage progressif pour éviter les ruptures brutales.
- Traitement et analyse du signal (maintenance prédictive) : exportation des données vers MATLAB pour effectuer des analyses complexes, comme la transformée de Fourier.
Notre inventaire:
- Des pièces Lego Technic
- Un moteur NXT
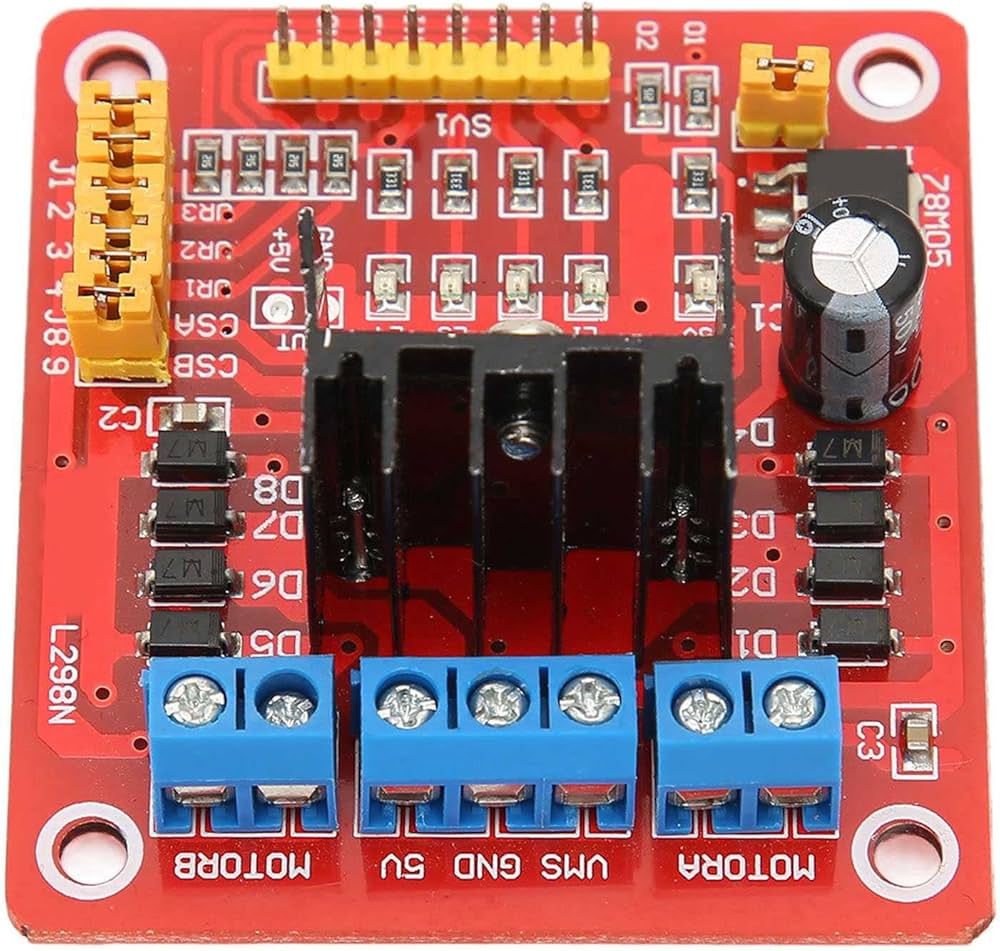
- Un Shield L298N
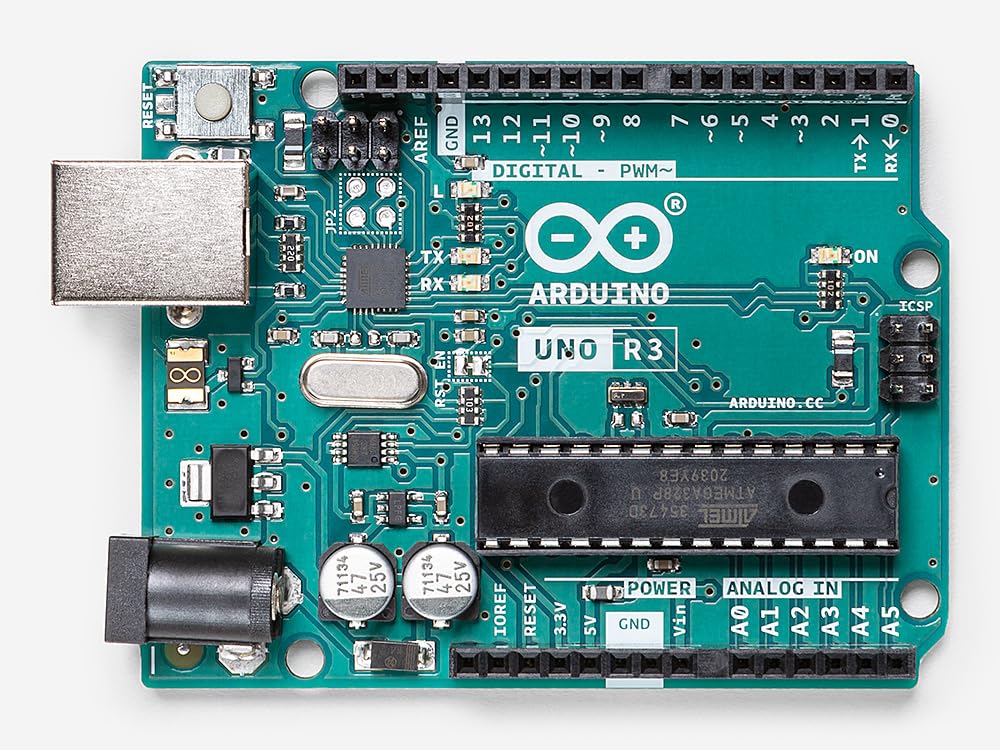
- Une Arduino UNO
- L’ ACS712
- L’ ADXL335
- Des support capteurs et cartes en impression 3D
- Des fils électriques males et femelles
- Un chargeur
- Un PC avec MATLAB et Arduino installer
- Un Imprimante 3D
- Un câble NXT
1/Le système
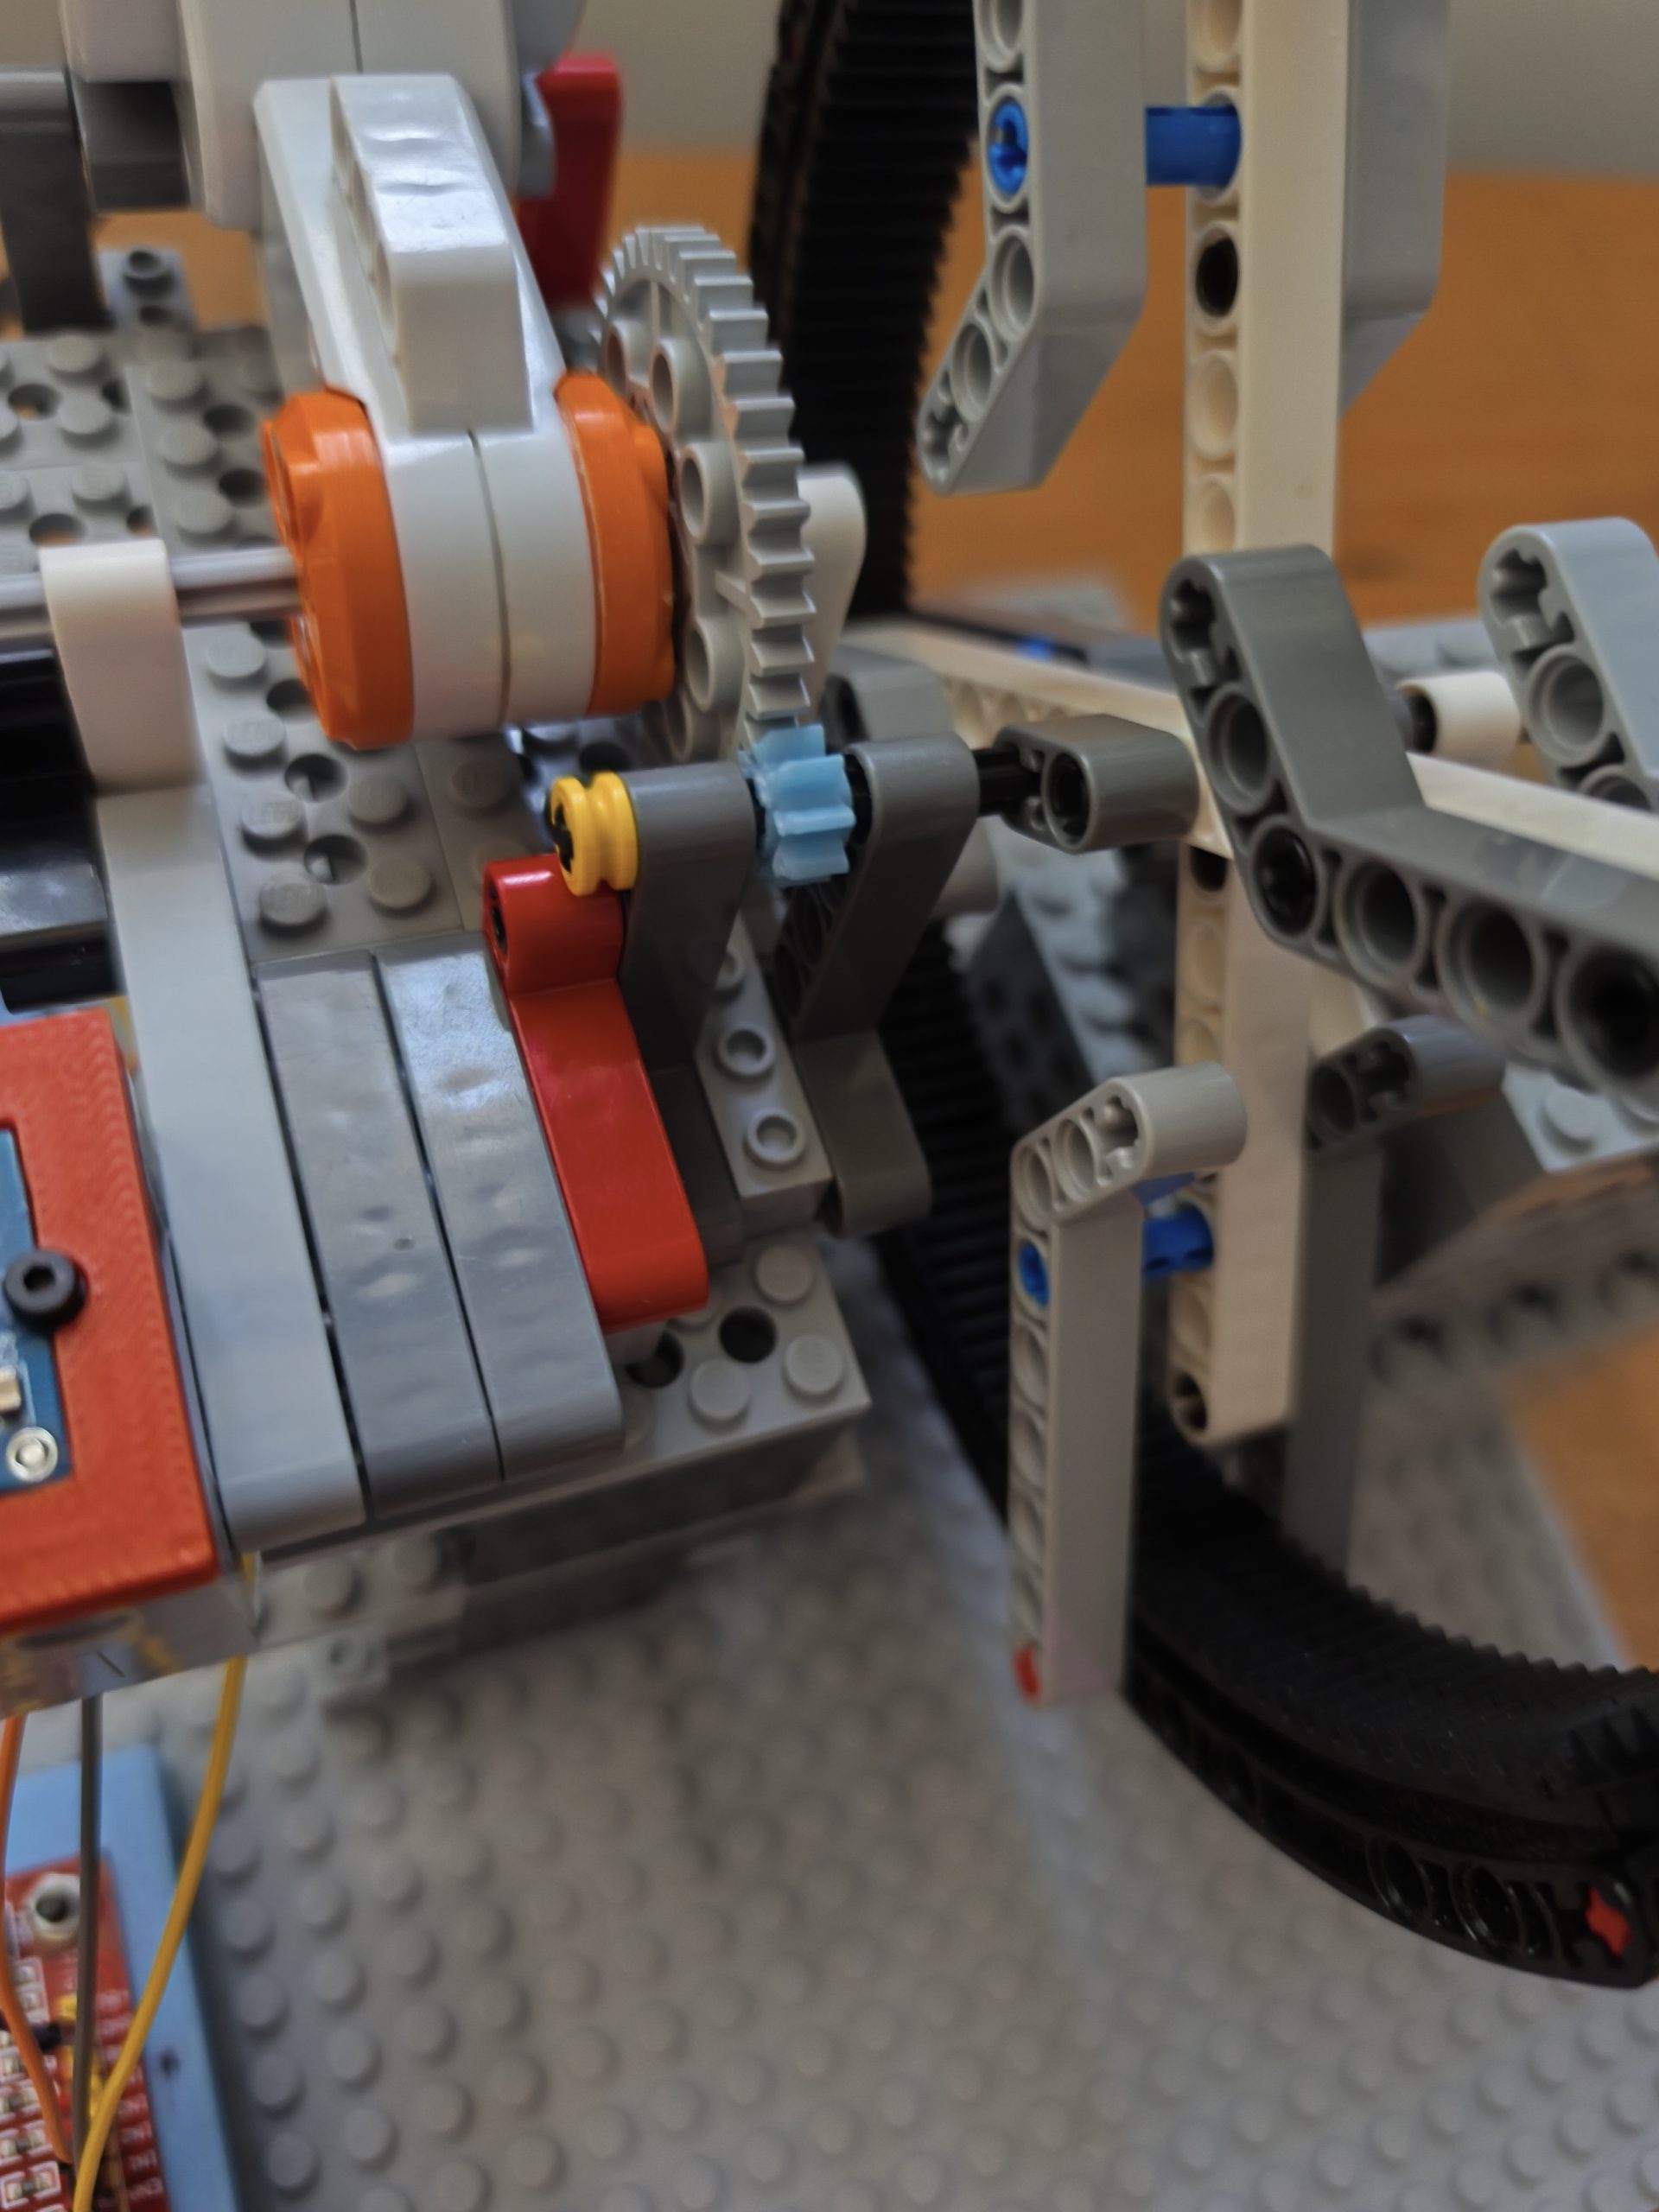
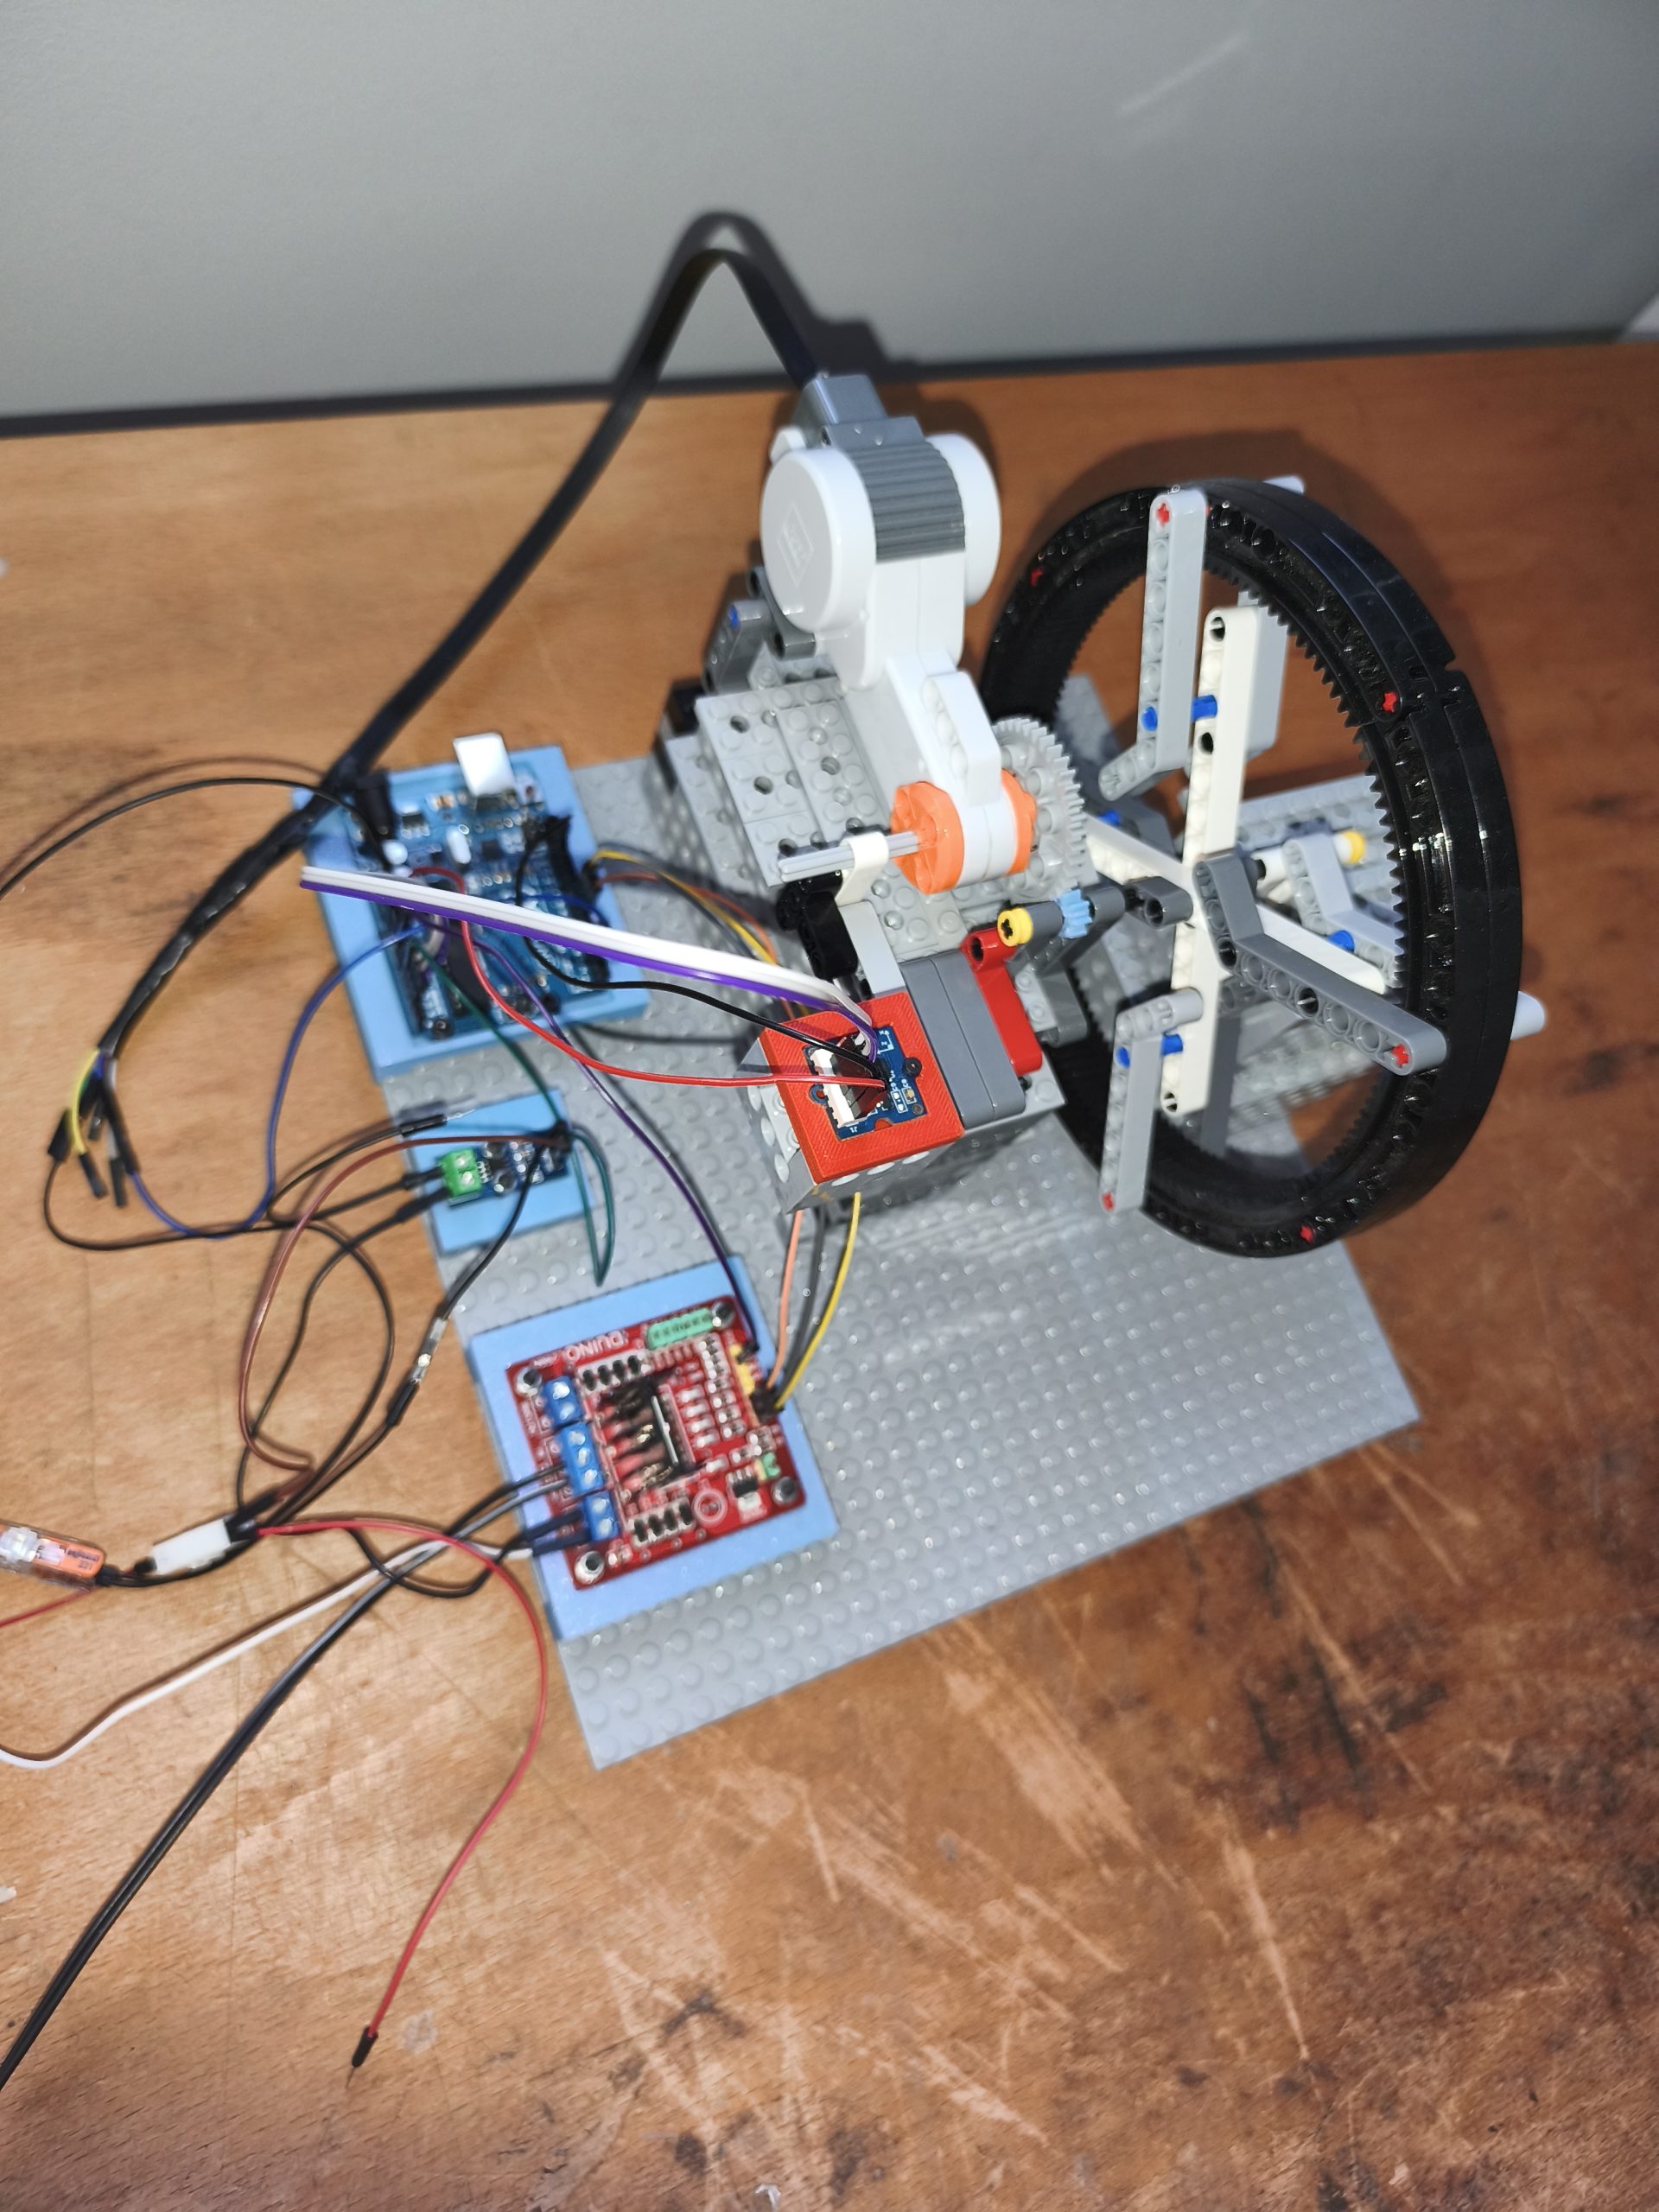
Pour notre projet, il fallait trouver un système qui puisse être modulable et surtout une pièce qui s’use vite. L’idée était donc d’utiliser des Lego car c’est très facile de modifier nos pièces si l’on trouve un problème. De plus, nous avons décidé d’analyser l’usure sur une roue dentée car on voit plus facilement l’usure, rien que dans la forme de l’engrenage après l’utilisation. Le seul vrai problème avec l’utilisation de pièces Lego, c’est qu’elles sont très solides et donc on risque d’avoir du mal à détecter l’usure. On a donc utilisé la CAO pour avoir nos propres roues dentées. On a retrouvé le modèle sur internet et on l’a modifié légèrement. La roue dentée que l’on utilise est une roue de 8 dents. C’est une roue de 40 dents qui la fait tourner, ce qui applique un grand effort sur la petite roue. Nous avons aussi utilisé un volant d’inertie que nous avons mis sur l’axe de la roue à 8 dents pour appliquer une charge et pour réduire les tremblements du système quand on le fait tourner.
2/ Les Capteurs
Ici, c’est un peu la partie des sens de notre système. C’est ici que toutes les informations que nous voulons vont être captées. Et pour cela, nous avons utilisé différents capteurs. Car en effet, bien que l’on puisse voir de l’usure à l’œil nu, il est nécessaire d’utiliser des capteurs pour trouver encore plus d’informations. Voici les trois grandeurs que nous avons voulu analyser :
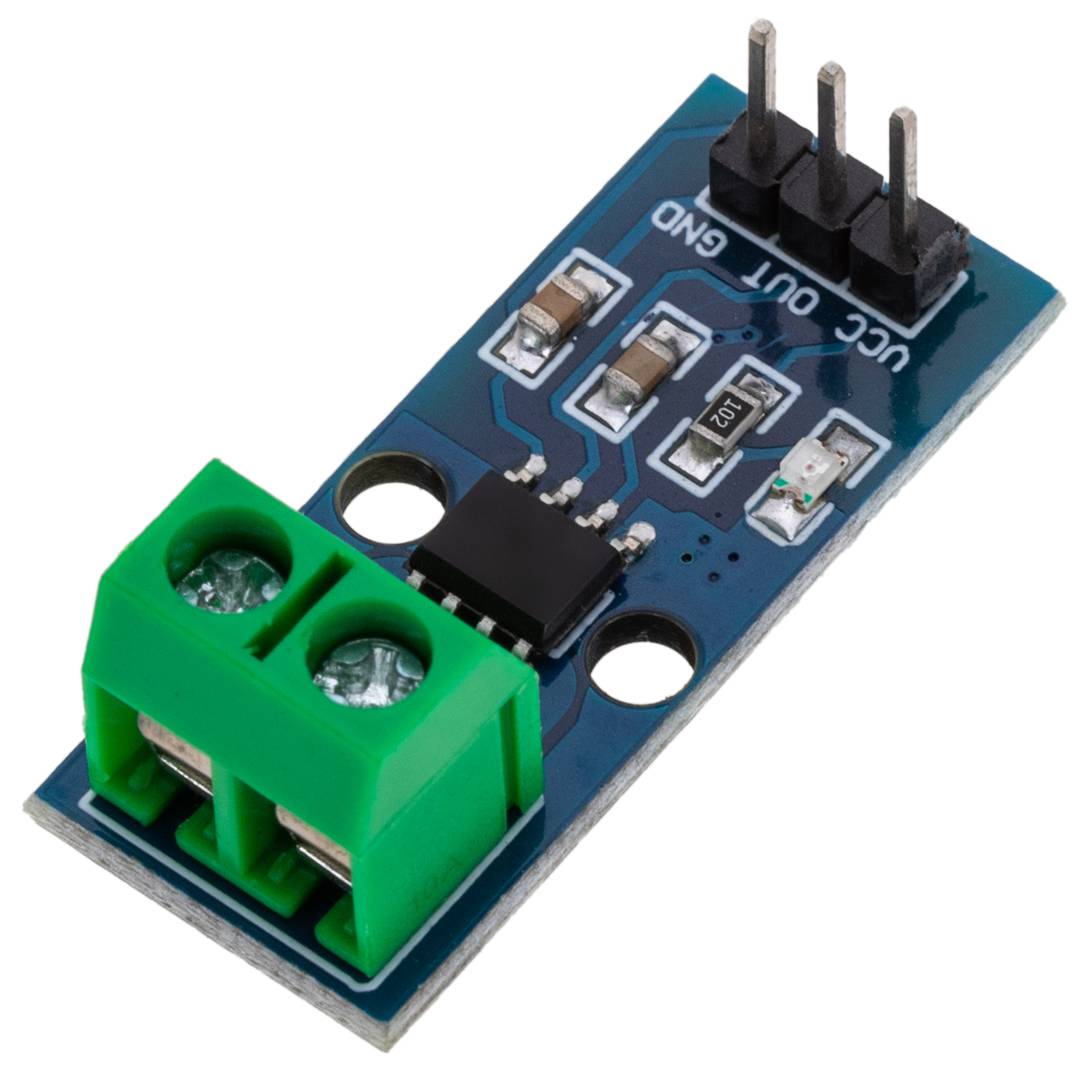
- Le courant : Nous avons utilisé un capteur de courant (ACS712). L’intérêt de l’utiliser est que, quand on observe de l’usure sur la roue, il y a plus de frottements, donc le moteur doit forcer davantage. Le capteur détecte cette montée d’intensité électrique via l’effet Hall.
- La vitesse: Grâce au moteur LEGO NXT, nous récupérons la vitesse exacte en temps réel. Si la vitesse chute alors que la puissance envoyée est la même, cela signifie que l’on a de l’usure.
- Les tremblements : Pour cette dernière grandeur, nous avons décidé de regarder les tremblements que provoque l’usure. Quand notre roue commence à s’user, on peut avoir une dent cassée ou usée qui crée un “micro-choc” à chaque tour. On peut observer ces vibrations grâce à notre accéléromètre (ADXL335) qui analyse ces vibrations dans les trois axes (X, Y, Z). »
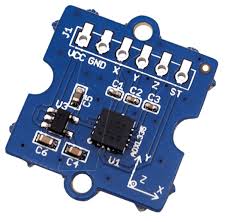
Nous avons récupéré ces capteurs soit sur d’anciens projets d’étudiants, soit nous les avons commandés. Pour analyser ces données, nous les avons reliés à une carte Arduino UNO dont nous allons parler juste après.
3/ L’ électronique et le câblage
C’est ce qui relie nos capteurs à notre carte Arduino UNO. C’est l’Arduino UNO qui reçoit les informations de notre code reçu ainsi que les informations qu’envoient nos capteurs et qui les traite en temps réel.
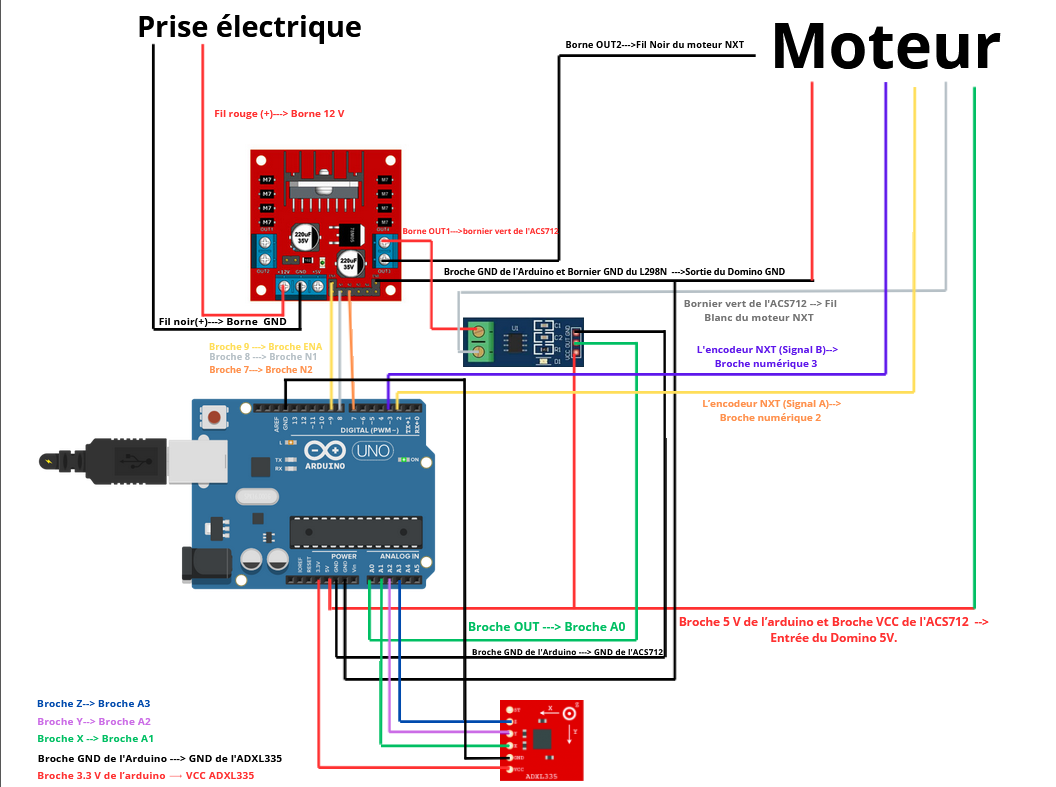
Cependant, une carte Arduino seule est incapable de fournir l’intensité nécessaire pour faire tourner à grande vitesse un moteur LEGO NXT ; c’est pour cela que nous avons rajouté un shield, le L298N. Voici comment il fonctionne : il reçoit un signal de commande “faible” de l’Arduino et le transforme en une tension modulable capable d’alimenter le moteur avec la tension que l’on veut (12V). Pour voir les branchements faits entre nos capteurs, l’Arduino, le Shield et le moteur NXT, c’est le schéma juste en dessous.
4/ Le code Arduino
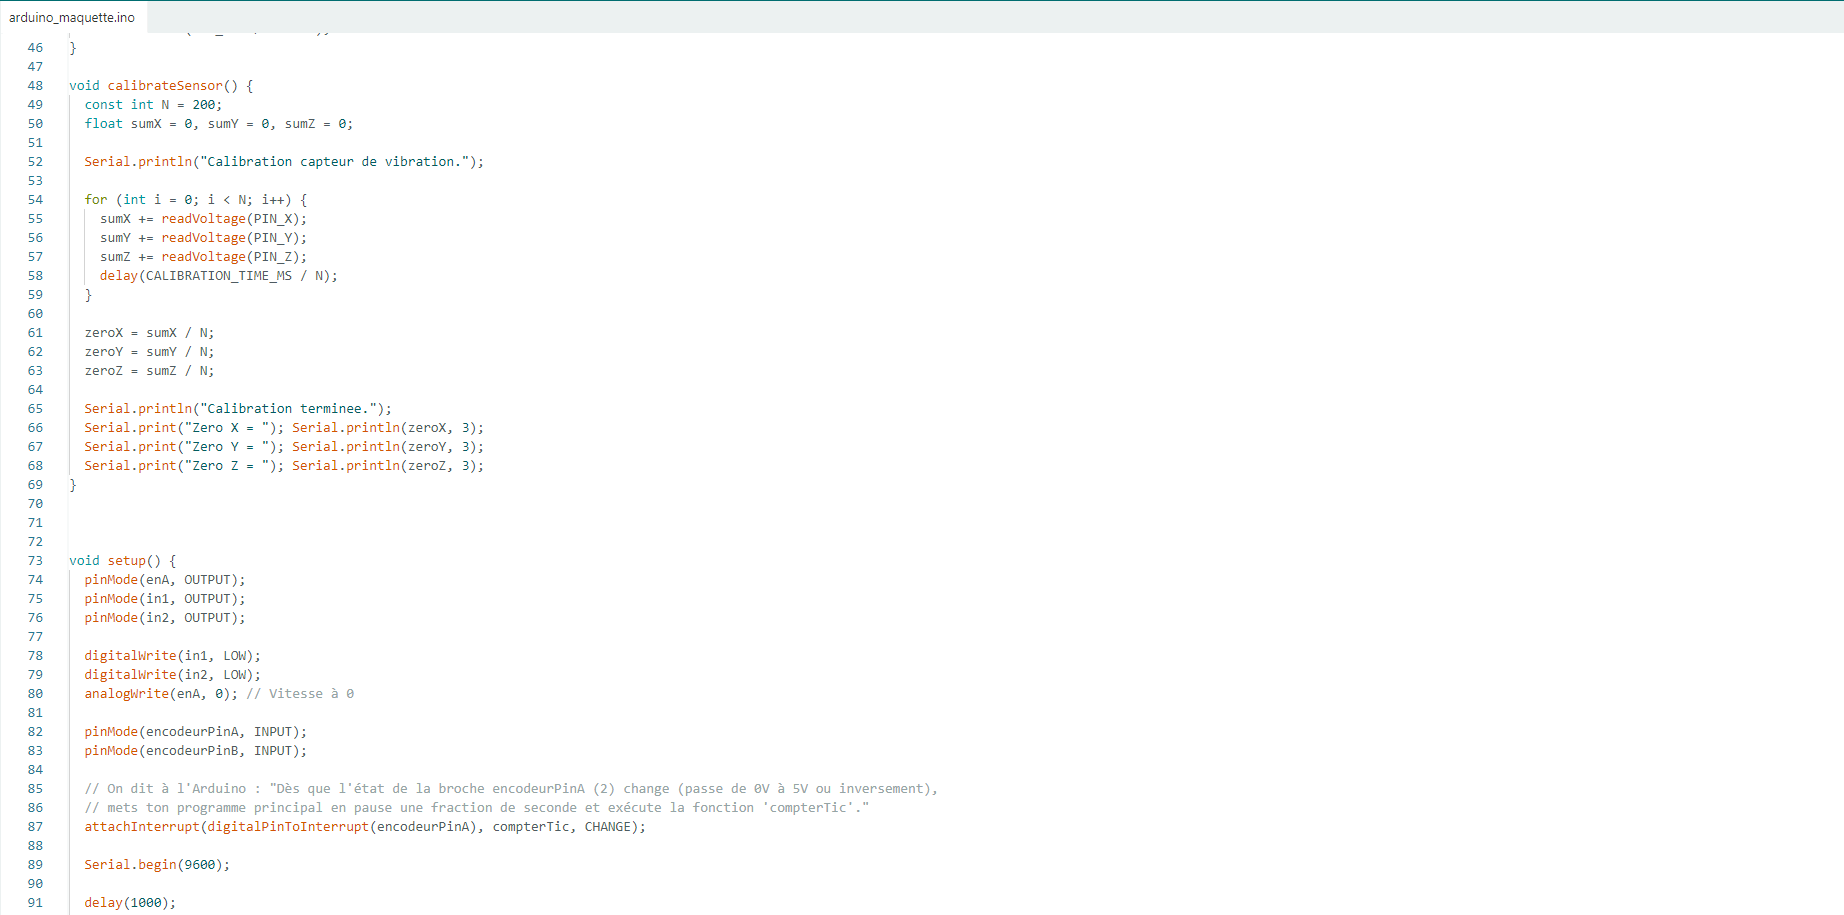
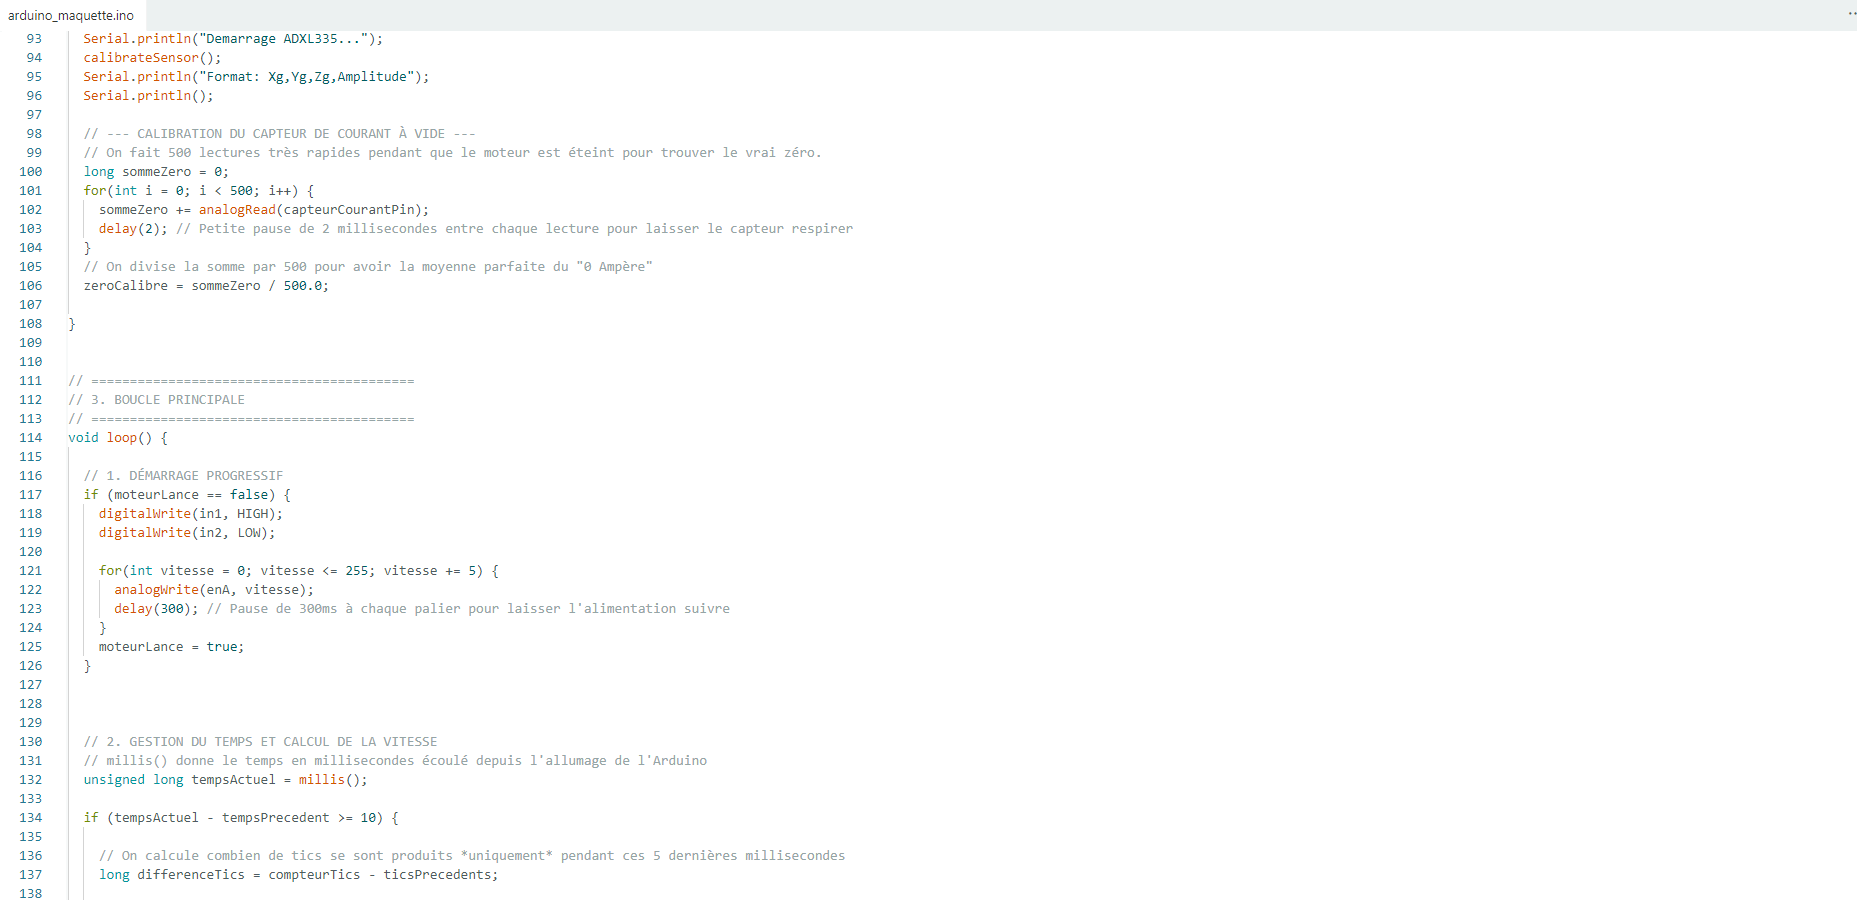
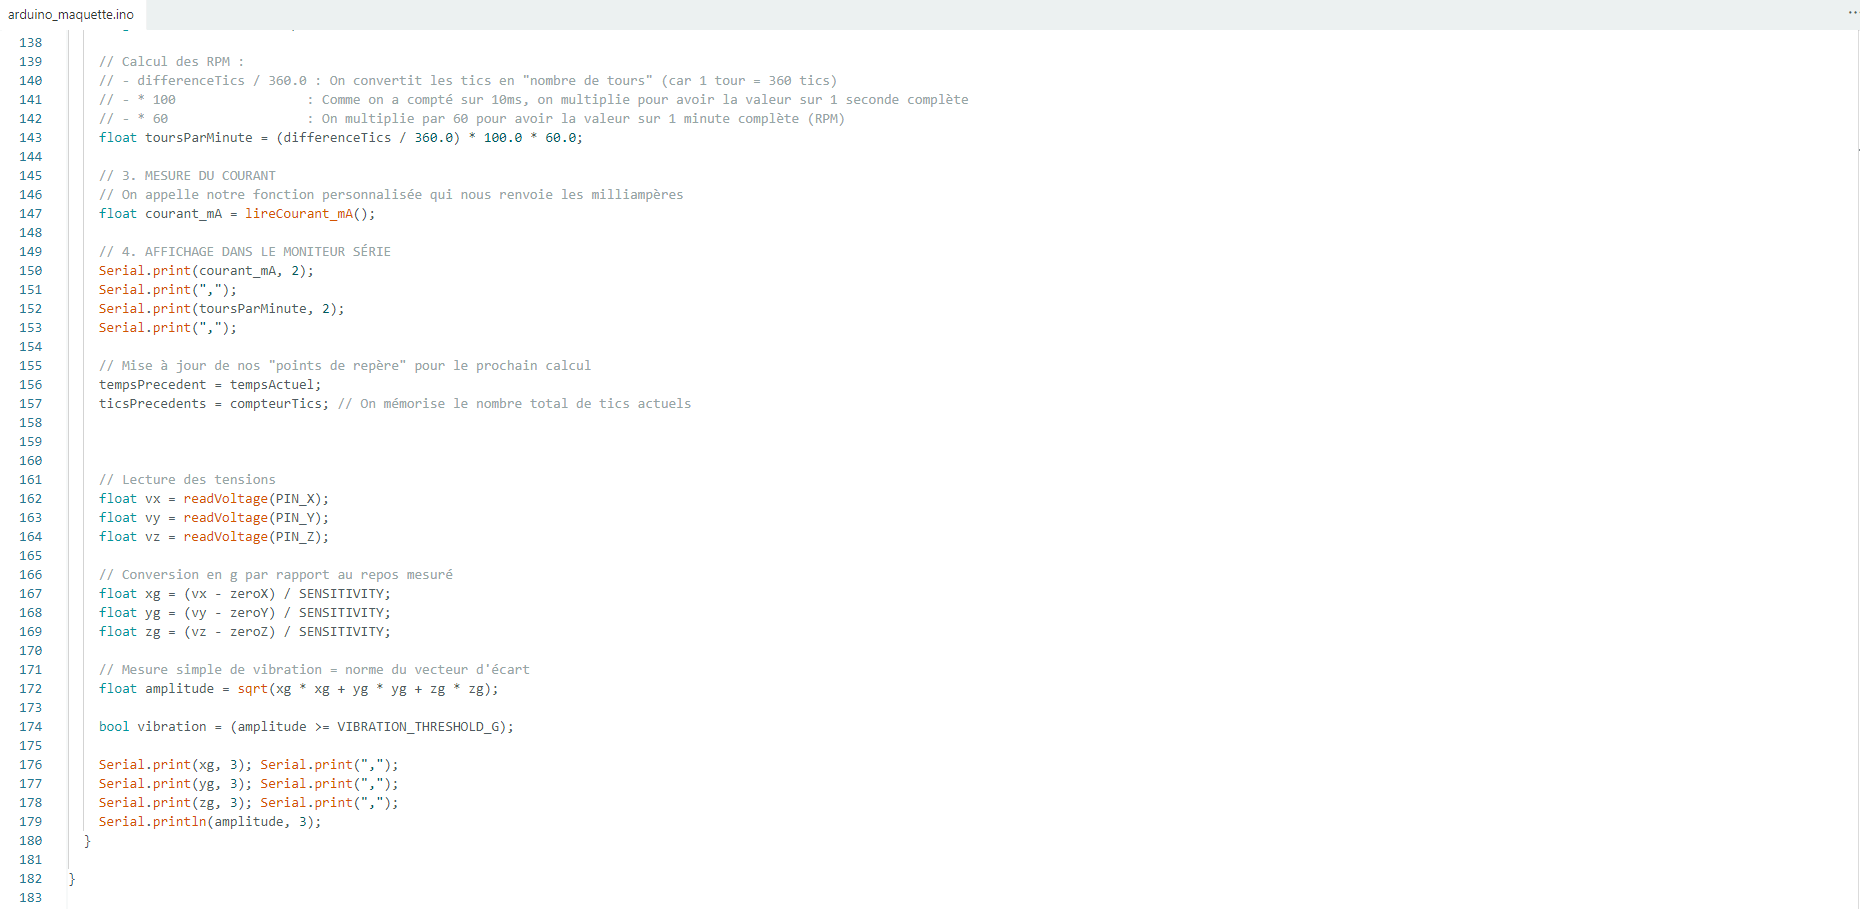
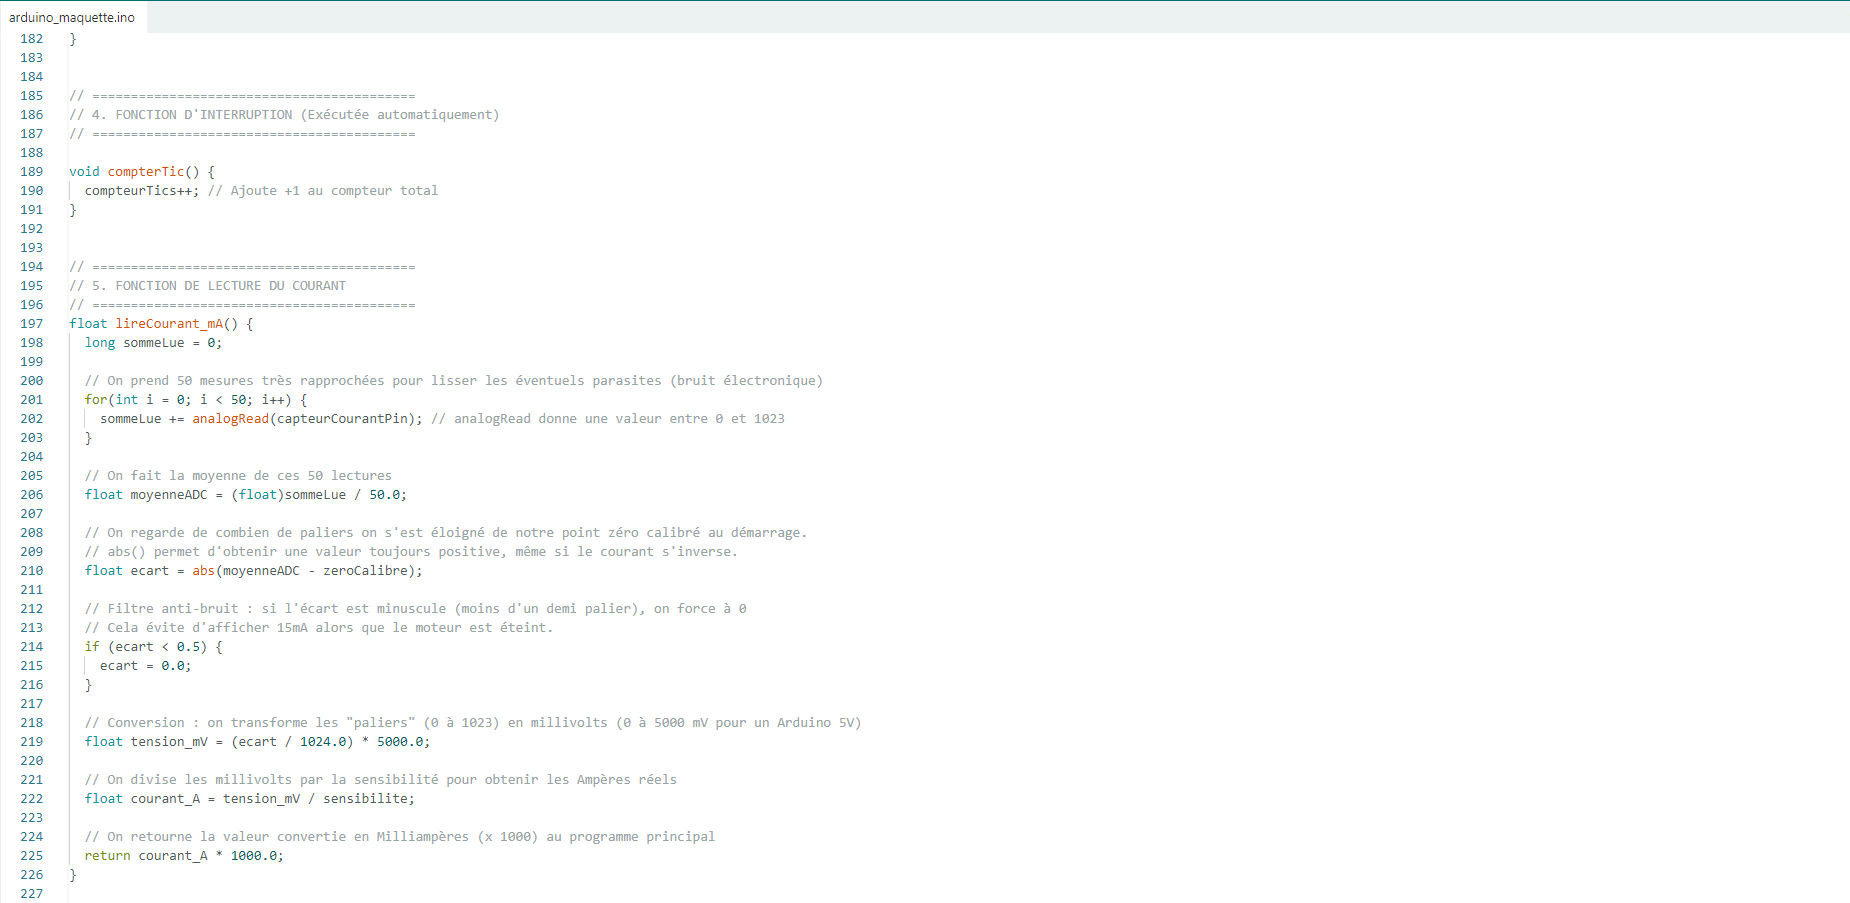
Nous avons réalisé un code sur notre Arduino pour pouvoir faire fonctionner nos capteurs et notre moteur. Pour cela, nous avons dû apprendre le langage C++. Un problème que nous avons noté était que, lors du démarrage du moteur, il démarrait à sa vitesse maximale directement et pas de manière progressive, ce qui avait pour effet d’abîmer notre roue. Pour les valeurs, on en récupère 50 sur un intervalle très court (environ 10 ms) et, avec ces 50 valeurs, on fait un moyennage. Nous faisons ce processus pour que les valeurs évitent de sauter d’un extrême à l’autre, rendant impossible toute observation de l’usure. C’est le bruit électronique.
Vous retrouverez ci-dessous le code Arduino:
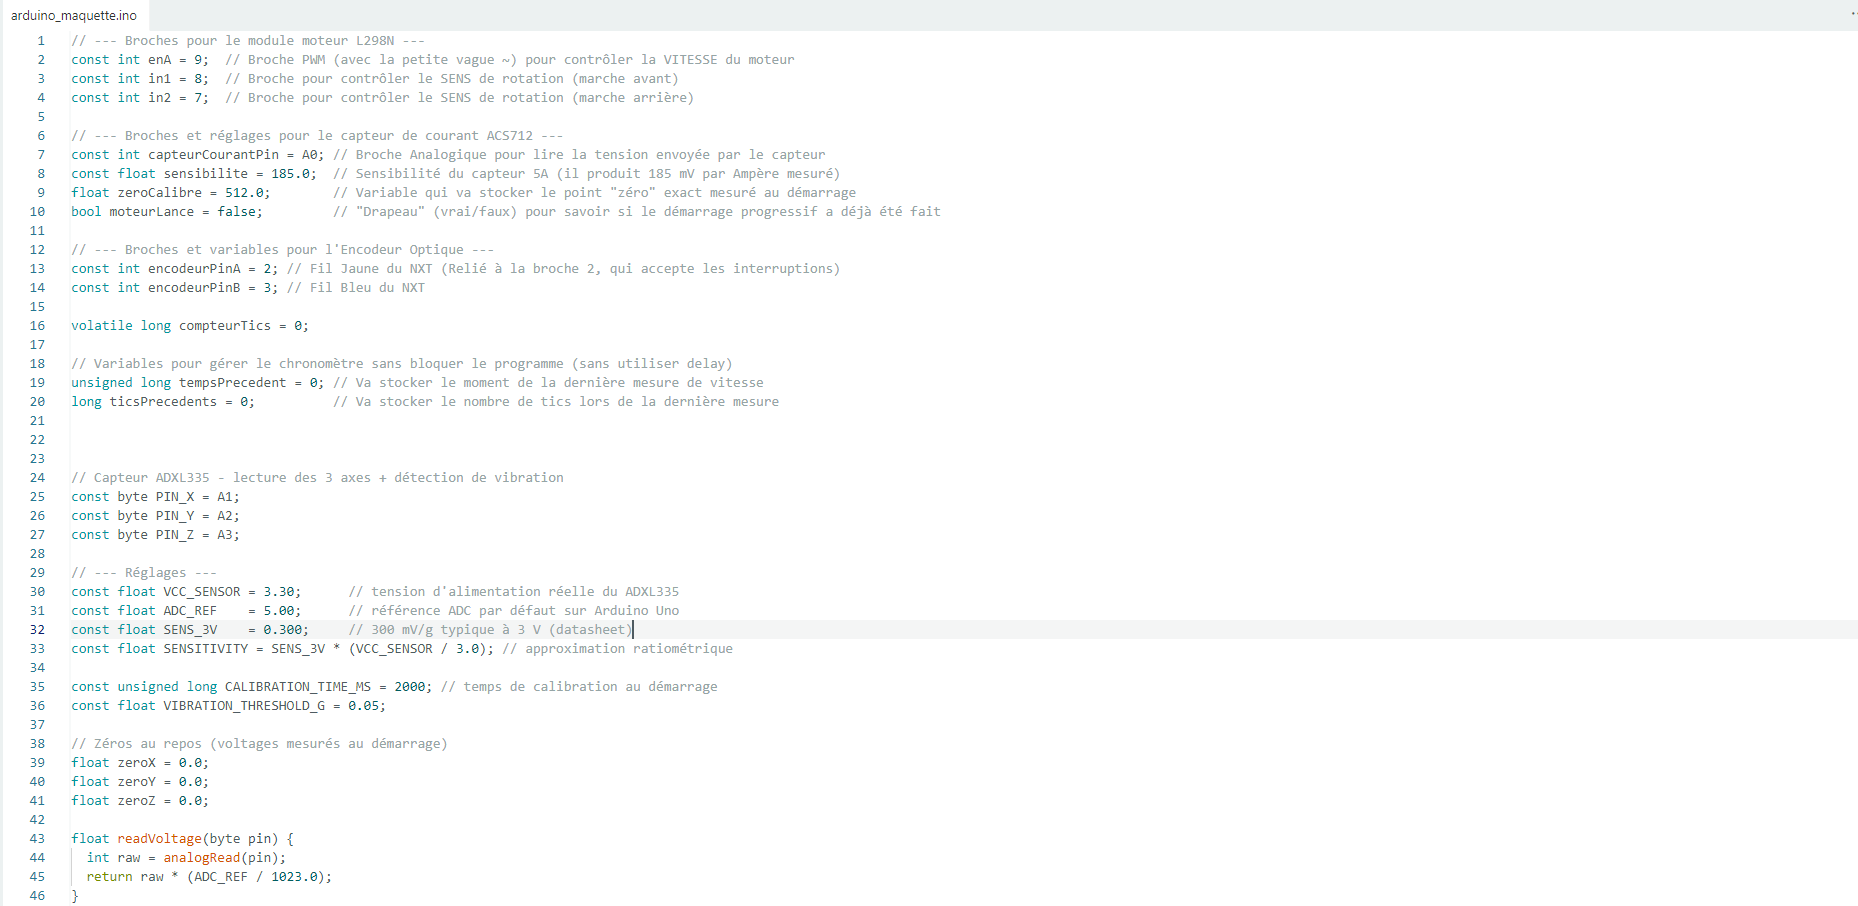
Code Arduino
Description du code:
- Lignes 1 à 46 : Avant de commencer, l’Arduino a besoin de savoir où sont branchés les fils.
- Lignes 48 à 69 et 99 à 106 : Récupère les mesures quand le système est dans l’état initial (pour la vibration, il mesure les secousses au repos et pour le courant, il prend 500 mesures moteur éteint pour savoir à quoi ressemble le “0 Ampère”).
- Lignes 116 à 126 : Fait monter le moteur jusqu’à sa valeur maximale.
- Lignes 86, 132-144 et 189-191 : Mesure de la vitesse.
- Lignes 161 à 179 : Analyse des vibrations.
- Lignes 197 à 226 : Mesure du courant.
5/ MATLAB et l’analyse fréquentielle
Une fois que notre Arduino a fini de récolter des milliers de mesures, il reste une étape cruciale : donner du sens à ces chiffres. Pour transformer ce flux de données brutes en un diagnostic précis de l’usure, nous avons décidé d’utiliser MATLAB. MATLAB (MATrix LABoratory) est un environnement de calcul numérique et un langage de programmation. Nous avons donc mis nos données sur graphique (vitesse, vibration et courant). Mais regarder des courbes qui montent et descendent ne suffit pas pour un diagnostic précis. C’est là qu’intervient la transformée de Fourier (FFT).
Imaginez que vous écoutez un accord de piano. Vos oreilles entendent un son global (le domaine temporel). La FFT, c’est comme si vous pouviez décomposer cet accord pour voir exactement quelles notes (quelles fréquences) le composent. Dans notre projet, nous appliquons cela aux vibrations :
- Système normal : On détecte une fréquence dominante liée à la rotation du volant d’inertie.
- Système usé : En analysant des roues endommagées ou de matières différentes, de nouvelles fréquences apparaissent sur le spectre.
C’est cette “signature fréquentielle” qui nous permet de dire avec certitude si cet engrenage est en train de s’user, même si cela ne se voit pas encore à l’œil nu.
Vous pouvez retrouver ci-dessous nos différentes courbes qui témoignent de nos résultats
6/ Nos résultats
Mais du coup qu’est ce qu’on obtient après ces cents heures de projets? On obtient ce types de courbes:
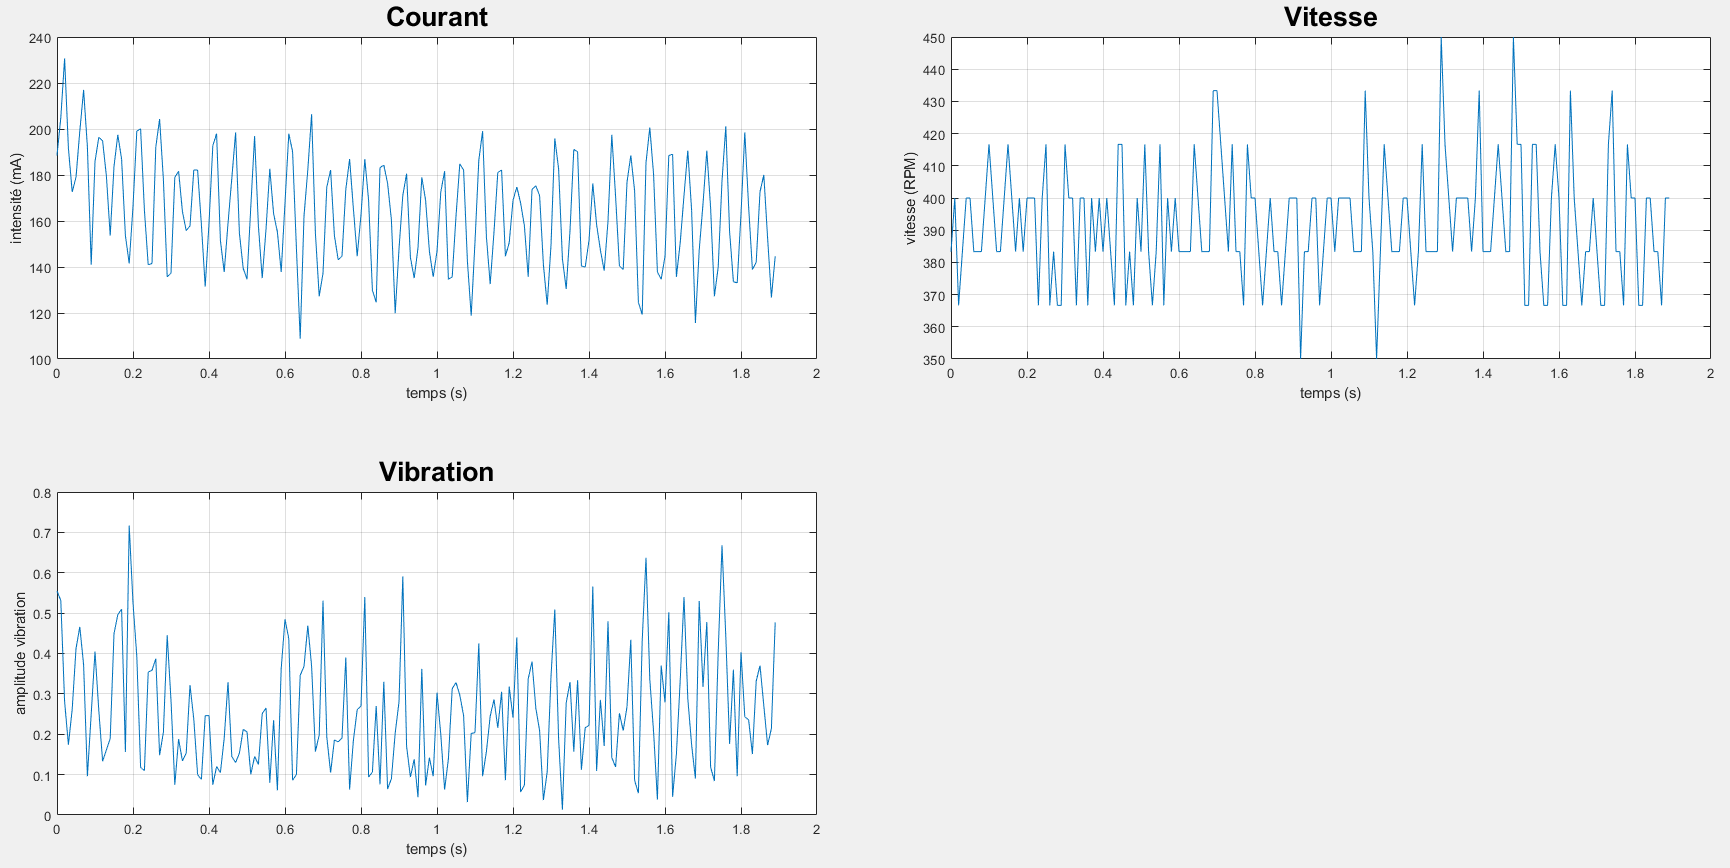
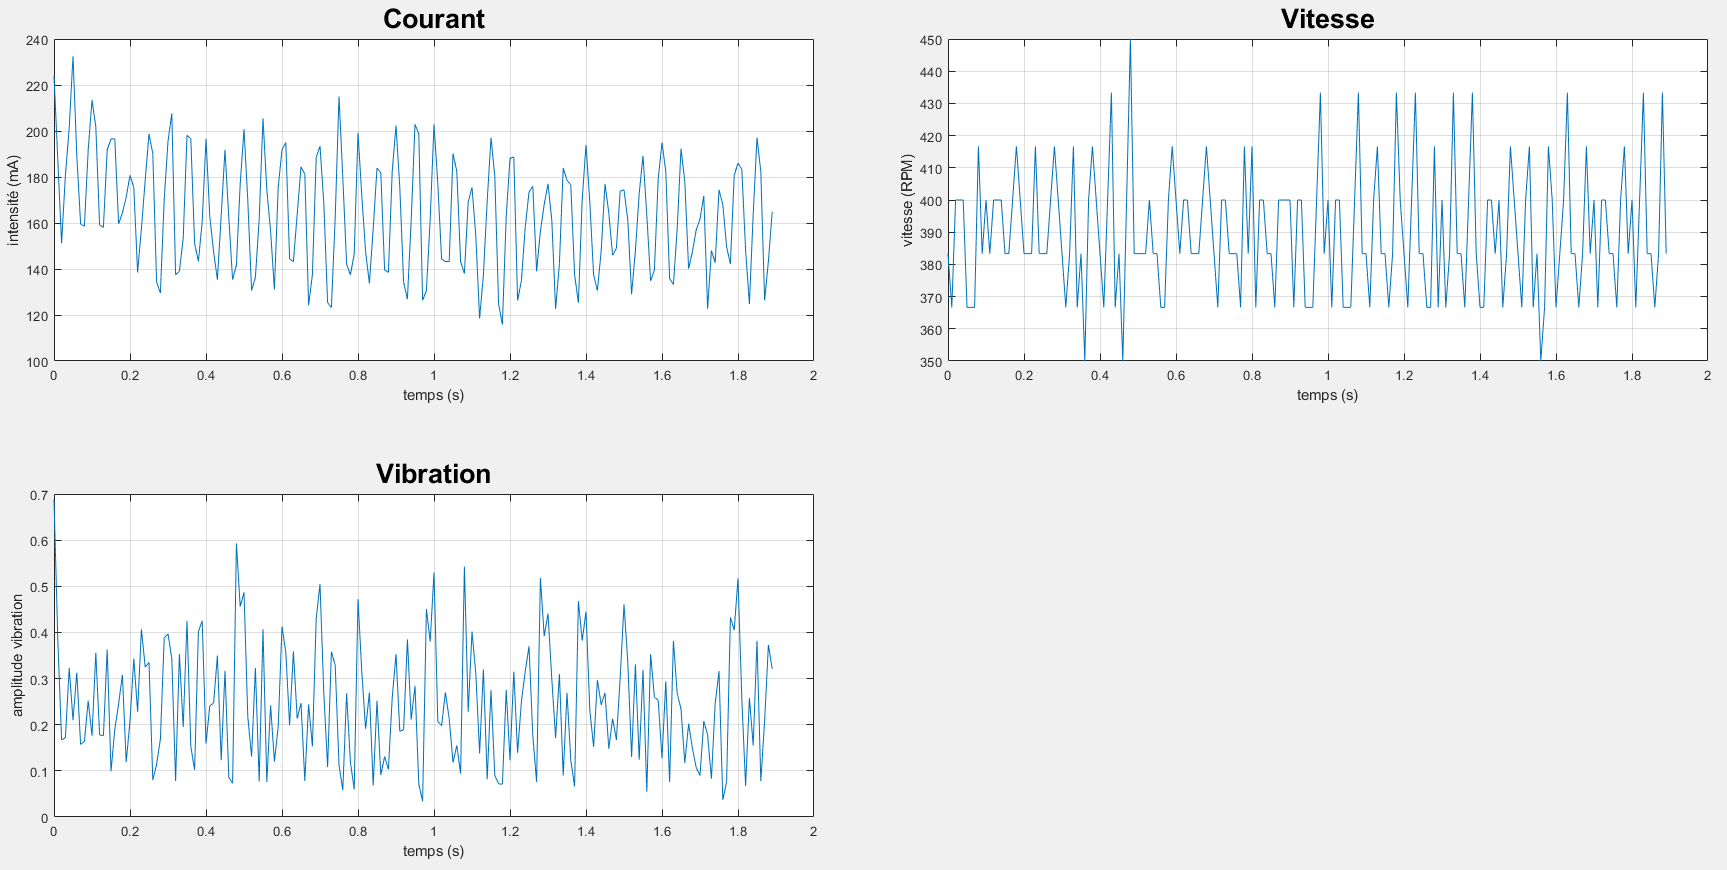
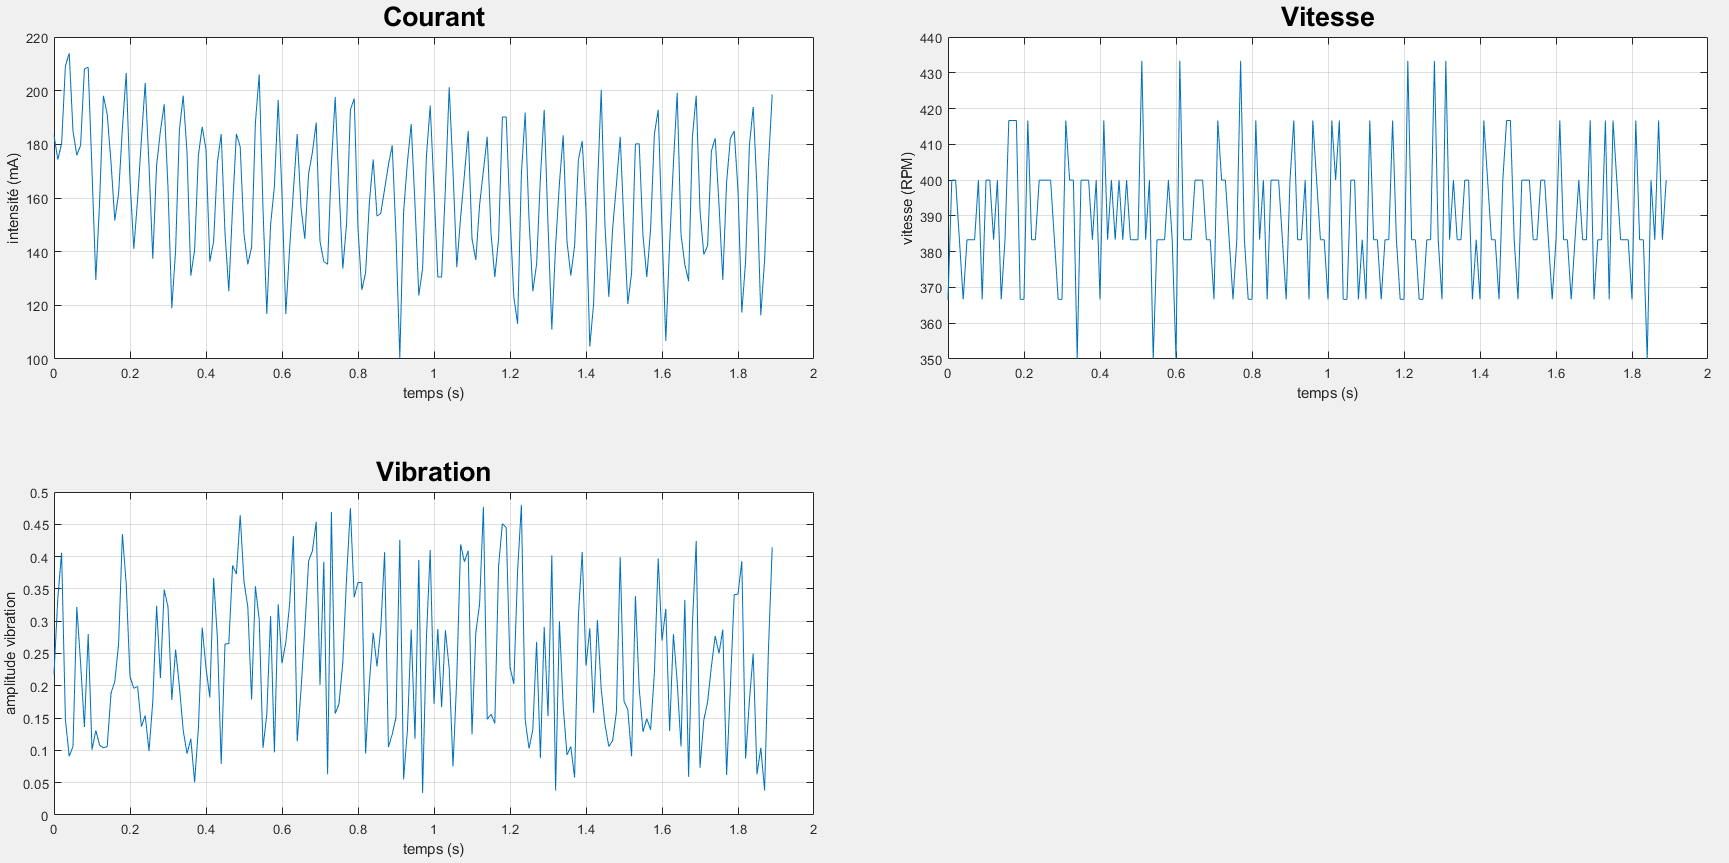
On obtient ces courbes sur Matlab. On a donc trois courbes, une qui nous montre les tremblements, une la vitesse et une le courant. Nous avons fait plusieurs tests sur différentes roue. Une roue Lego neuf, une roue Lego usée et une roue fait en impression 3D Ce que l’on peut noter:
1/Comparaison des intensités :
- Roue dentée neuve: L’absence de pics d’intensité prouve que les engrenages s’emboîtent avec une friction minimale et constante.
- Roue dentée usée: On observe une augmentation de la consommation moyenne et, surtout, l’apparition de micro-pics erratiques. Cela traduit un moteur qui doit “forcer” par intermittence pour compenser les jeux mécaniques ou les frottements irréguliers.
- Roue dentée en impression 3D: Le courant est légèrement plus élevé que sur le neuf, ce qui indique une résistance de surface plus importante (due aux stries d’impression)
2/Analyse de la vitesse :
- Roue dentée neuf: La droite de vélocité est quasi parfaite. Le mouvement est fluide, sans aucune saccade perceptible par les capteurs.
- Roue dentée usée: Le graphique montre des ondulations. L’usure des dents crée des moments de “glissement” suivis de reprises d’adhérence, rendant la vitesse instable sur le long terme.
- Roue dentée en impression 3D: On voit l’impact des couches de l’impression 3D. Le graphique présente des variations cycliques : chaque petite imperfection de surface crée un léger ralentissement, rendant le mouvement moins “lisse” que sur les pièces moulées industriellement.
3/ Étude spectrale des vibrations :
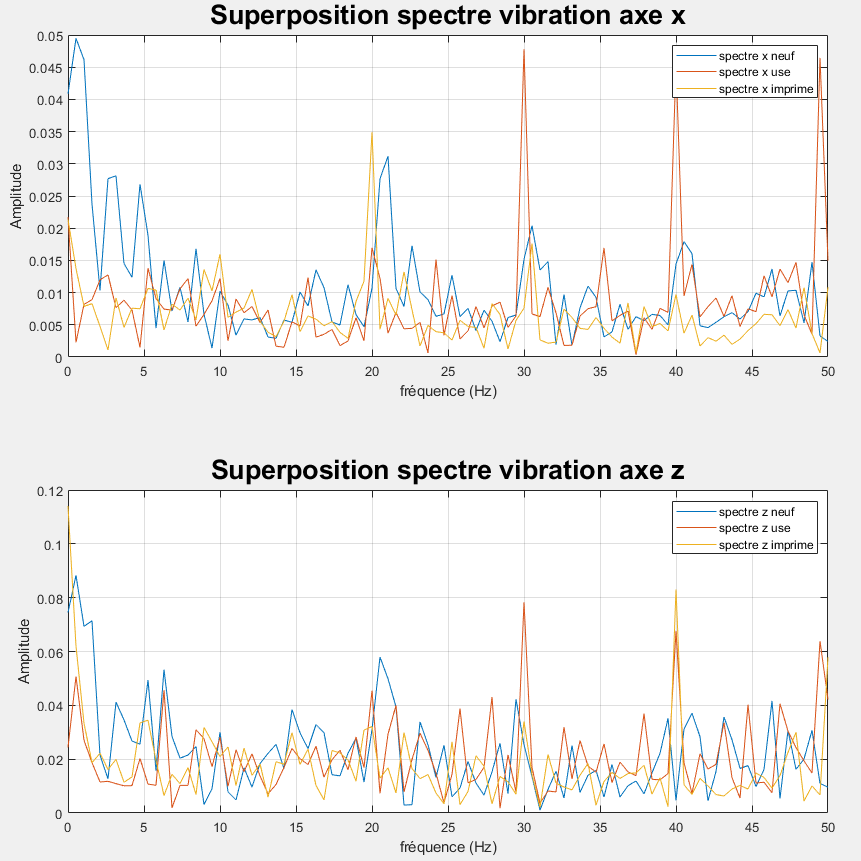
Nous pouvons aussi utiliser les courbes en dessous qui analyse le spectre des vibrations dans les 3 axes:
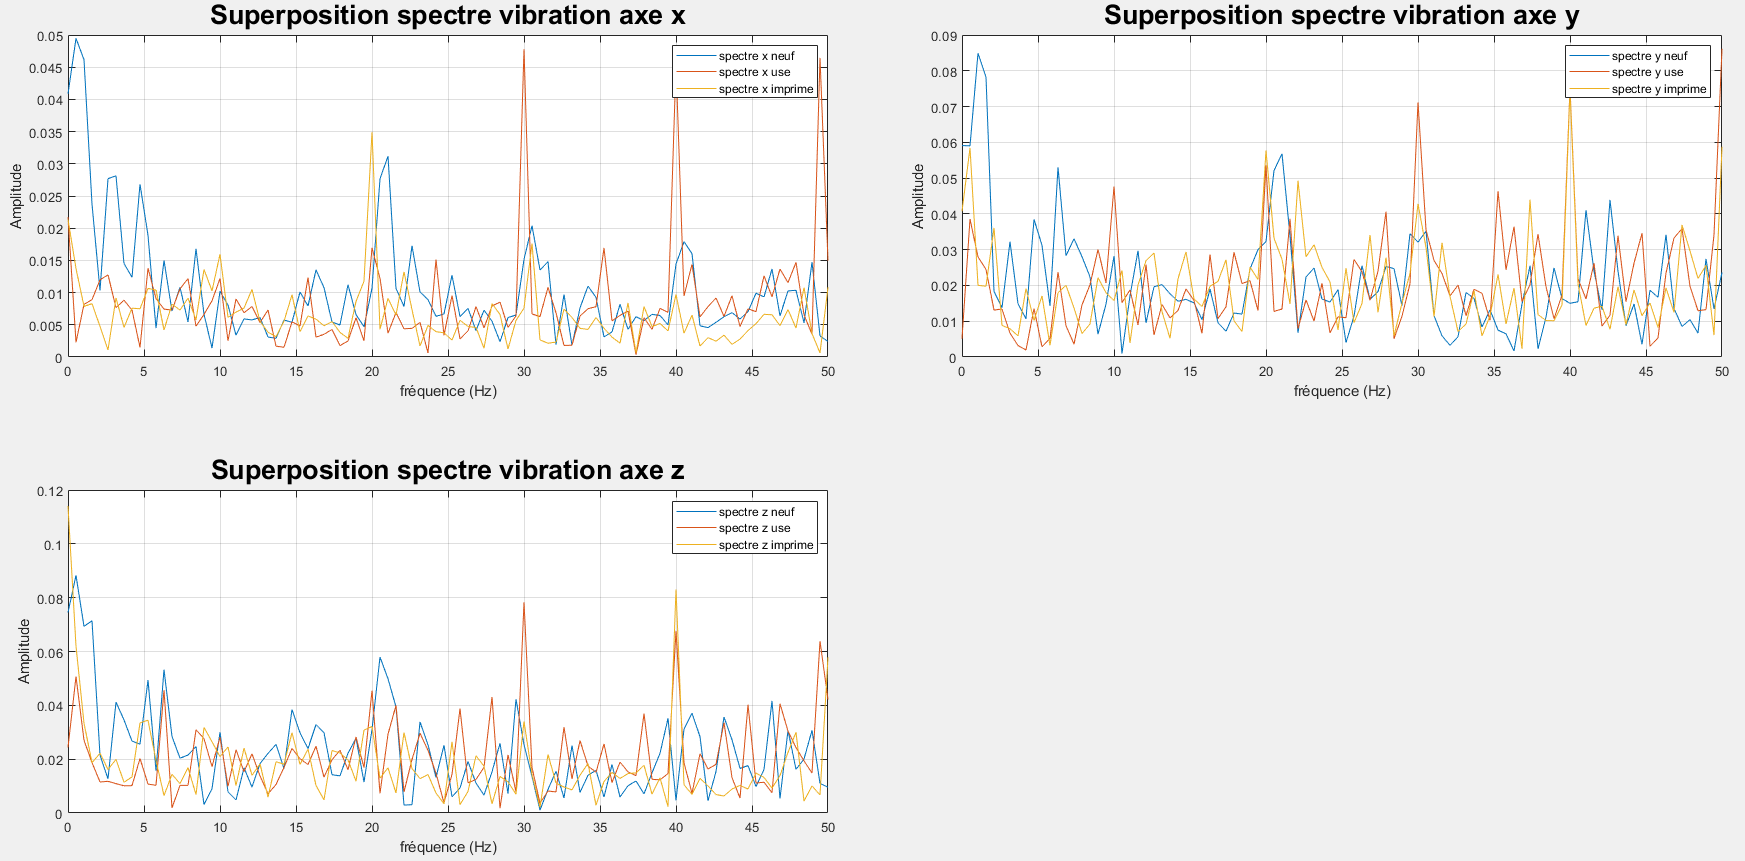
- Roue dentée neuve: L’amplitude des vibrations est très basse. Le spectre est “propre”, signe d’un alignement parfait des axes.
- Roue dentée usée: On voit une explosion du “bruit de fond” vibratoire. Les chocs répétés entre des pièces qui ont trop de jeu génèrent des vibrations de haute fréquence qui se propagent dans toute le système.
- Roue dentée en impression 3D: : Il est plus marqué par des résonances spécifiques. La structure interne des pièces imprimées agit comme une caisse de résonance, amplifiant certains tremblements par rapport au plastique plein des Lego.
Ce qui faut retenir de ces différentes courbes est que chaque aspect que nous avons voulu étudier à une réelle importance pour anticiper de l’usure. Les trois capteurs sont complémentaires : le courant dit combien d’effort, la vitesse dit à quel point le mouvement est régulier, et les vibrations disent ce qui se passe mécaniquement en détail
Conclusion
Pour conclure, nous avons tous deux beaucoup aimé ce projet et sommes très fiers du rendu final. Nous avons trouvé vraiment très intéressant d’aborder cette partie de l’ingénierie qui est la maintenance prédictive. Nous avons réussi à utiliser les connaissances que nous avons accumulées durant ces deux ans à Polytech, que ce soit le langage du code, la conception automatisée par ordinateur, la mécanique, l’électronique… Ce projet nous a appris à nous gérer sur le long terme, à surmonter des imprévus techniques et à collaborer efficacement. Nous sommes heureux d’avoir pu explorer différentes façons de concevoir, de fabriquer et de programmer un système complet. Notre prototype est aujourd’hui fonctionnel, mais il ouvre la porte à de nombreuses améliorations. On pourrait imaginer tester des engrenages dans différents matériaux ou même entraîner une IA pour qu’elle apprenne à reconnaître automatiquement le type de panne juste en “écoutant” les vibrations du moteur. Nous remercions nos professeurs de nous avoir beaucoup aidé dans la conception de ce projet.
Nous terminons ce semestre avec la satisfaction d’avoir construit un système complet, de la CAO jusqu’à l’analyse de données. Ce fut une expérience riche qui nous donne un avant-goût concret de notre futur métier d’ingénieur !
Merci d’avoir lu!