Introduction
Nous sommes Paul Falco et Armand Rouleau, deux étudiants en deuxième année de cycle préparatoire (PeIP2) à Polytech Angers, et nous vous présentons aujourd’hui le fruit de notre travail sur la conception et la réalisation d’un moteur Stirling.
Nous avons choisi ce projet car il représente un vrai défi technique ! En effet pour se faire nous avons dû passer bien du temps sur plusieurs étapes…
Étape 1 : La réflexion !
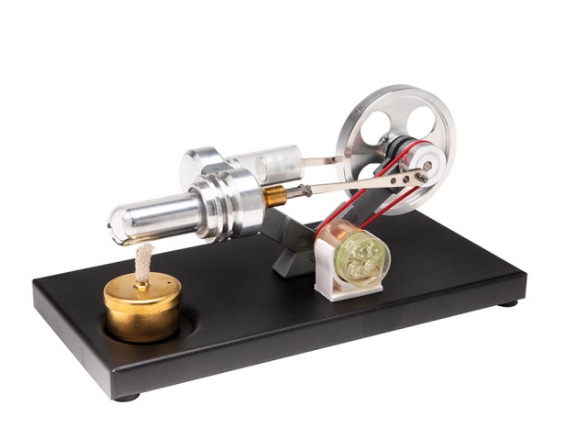
Avant de modéliser les pièces sur SolidWorks, une question fondamentale s’est posée : quelle architecture de moteur Stirling choisir ? Il existe en effet trois configurations principales (Alpha, Beta, et Gamma), chacune ayant ses avantages. Notre choix s’est porté sur le moteur Stirling Alpha. Contrairement aux autres versions qui utilisent un piston déplaceur et un piston de puissance dans un même cylindre (complexe à réaliser !), le type Alpha possède deux pistons de puissance distincts logés dans deux cylindres séparés.
L’intérêt majeur de cette configuration réside dans sa simplicité mécanique apparente et son rapport puissance/volume élevé. Sur le plan thermodynamique, le principe reste celui d’un cycle fermé : l’air circule entre un cylindre chaud et un cylindre froid. Dans notre moteur Alpha, le premier piston pousse l’air vers la source de chaleur pour le faire monter en pression, tandis que le second récupère l’énergie de détente. C’est ce défi de synchronisation mécanique, associé à la clarté visuelle du mouvement des deux pistons, qui nous a convaincus que l’architecture Alpha était la plus formatrice pour notre projet.
Étape 2 : La modélisation 3D !
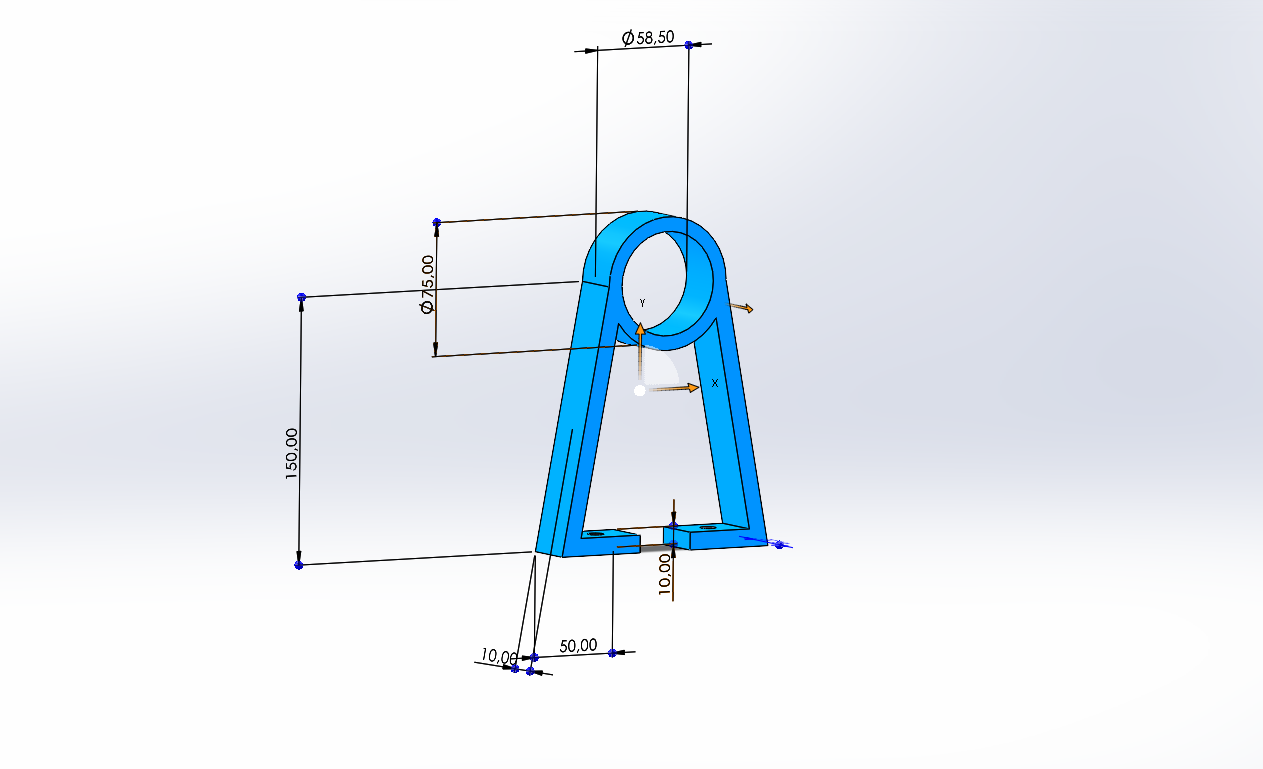
Une fois l’architecture Alpha validée, nous sommes passés à la phase de conception assistée par ordinateur (CAO) sur SolidWorks. Contrairement à ce que l’on pourrait penser, nous n’avons pas fait d’impasse sur le virtuel : chaque pièce du moteur a été modélisée avec précision, des supports jusqu’au plus petite vis, en passant bien sûr par les deux cylindres. Cette modélisation complète était indispensable pour obtenir une vue d’ensemble parfaite du mécanisme et s’assurer que l’ajustement entre les composants respectait les tolérances nécessaires au bon fonctionnement thermique.
Cependant, modélisation intégrale ne signifie pas fabrication uniforme. Si l’écran affichait un moteur complet, nous avons dû faire des choix stratégiques pour la réalisation concrète : toutes les pièces modélisées n’ont pas été destinées à l’impression 3D. Nous avons réservé cette technique aux pièces aux formes complexes et qui ne craignaient pas la chaleur de notre futur moteur ! Avoir le modèle 3D complet sous les yeux nous a permis d’anticiper les futurs problèmes d’assemblage et de vérifier, par simulation.
Étape 3 : La réalisation !
Une fois la théorie et la modélisation validées, nous sommes passés à la fabrication concrète. C’est ici que l’ingéniosité a pris le pas sur le virtuel. Pour nos deux cylindres (chaud et froid), nous avons fait un choix audacieux mais efficace : l’utilisation de canettes en aluminium. Pourquoi ce choix ? L’aluminium des canettes est extrêmement fin, ce qui permet un transfert thermique rapide, et il résiste parfaitement aux températures élevées de notre source de chaleur.
Pour structurer ces cylindres et donner corps au moteur, nous avons utilisé les ressources du FabLab de Polytech Angers :
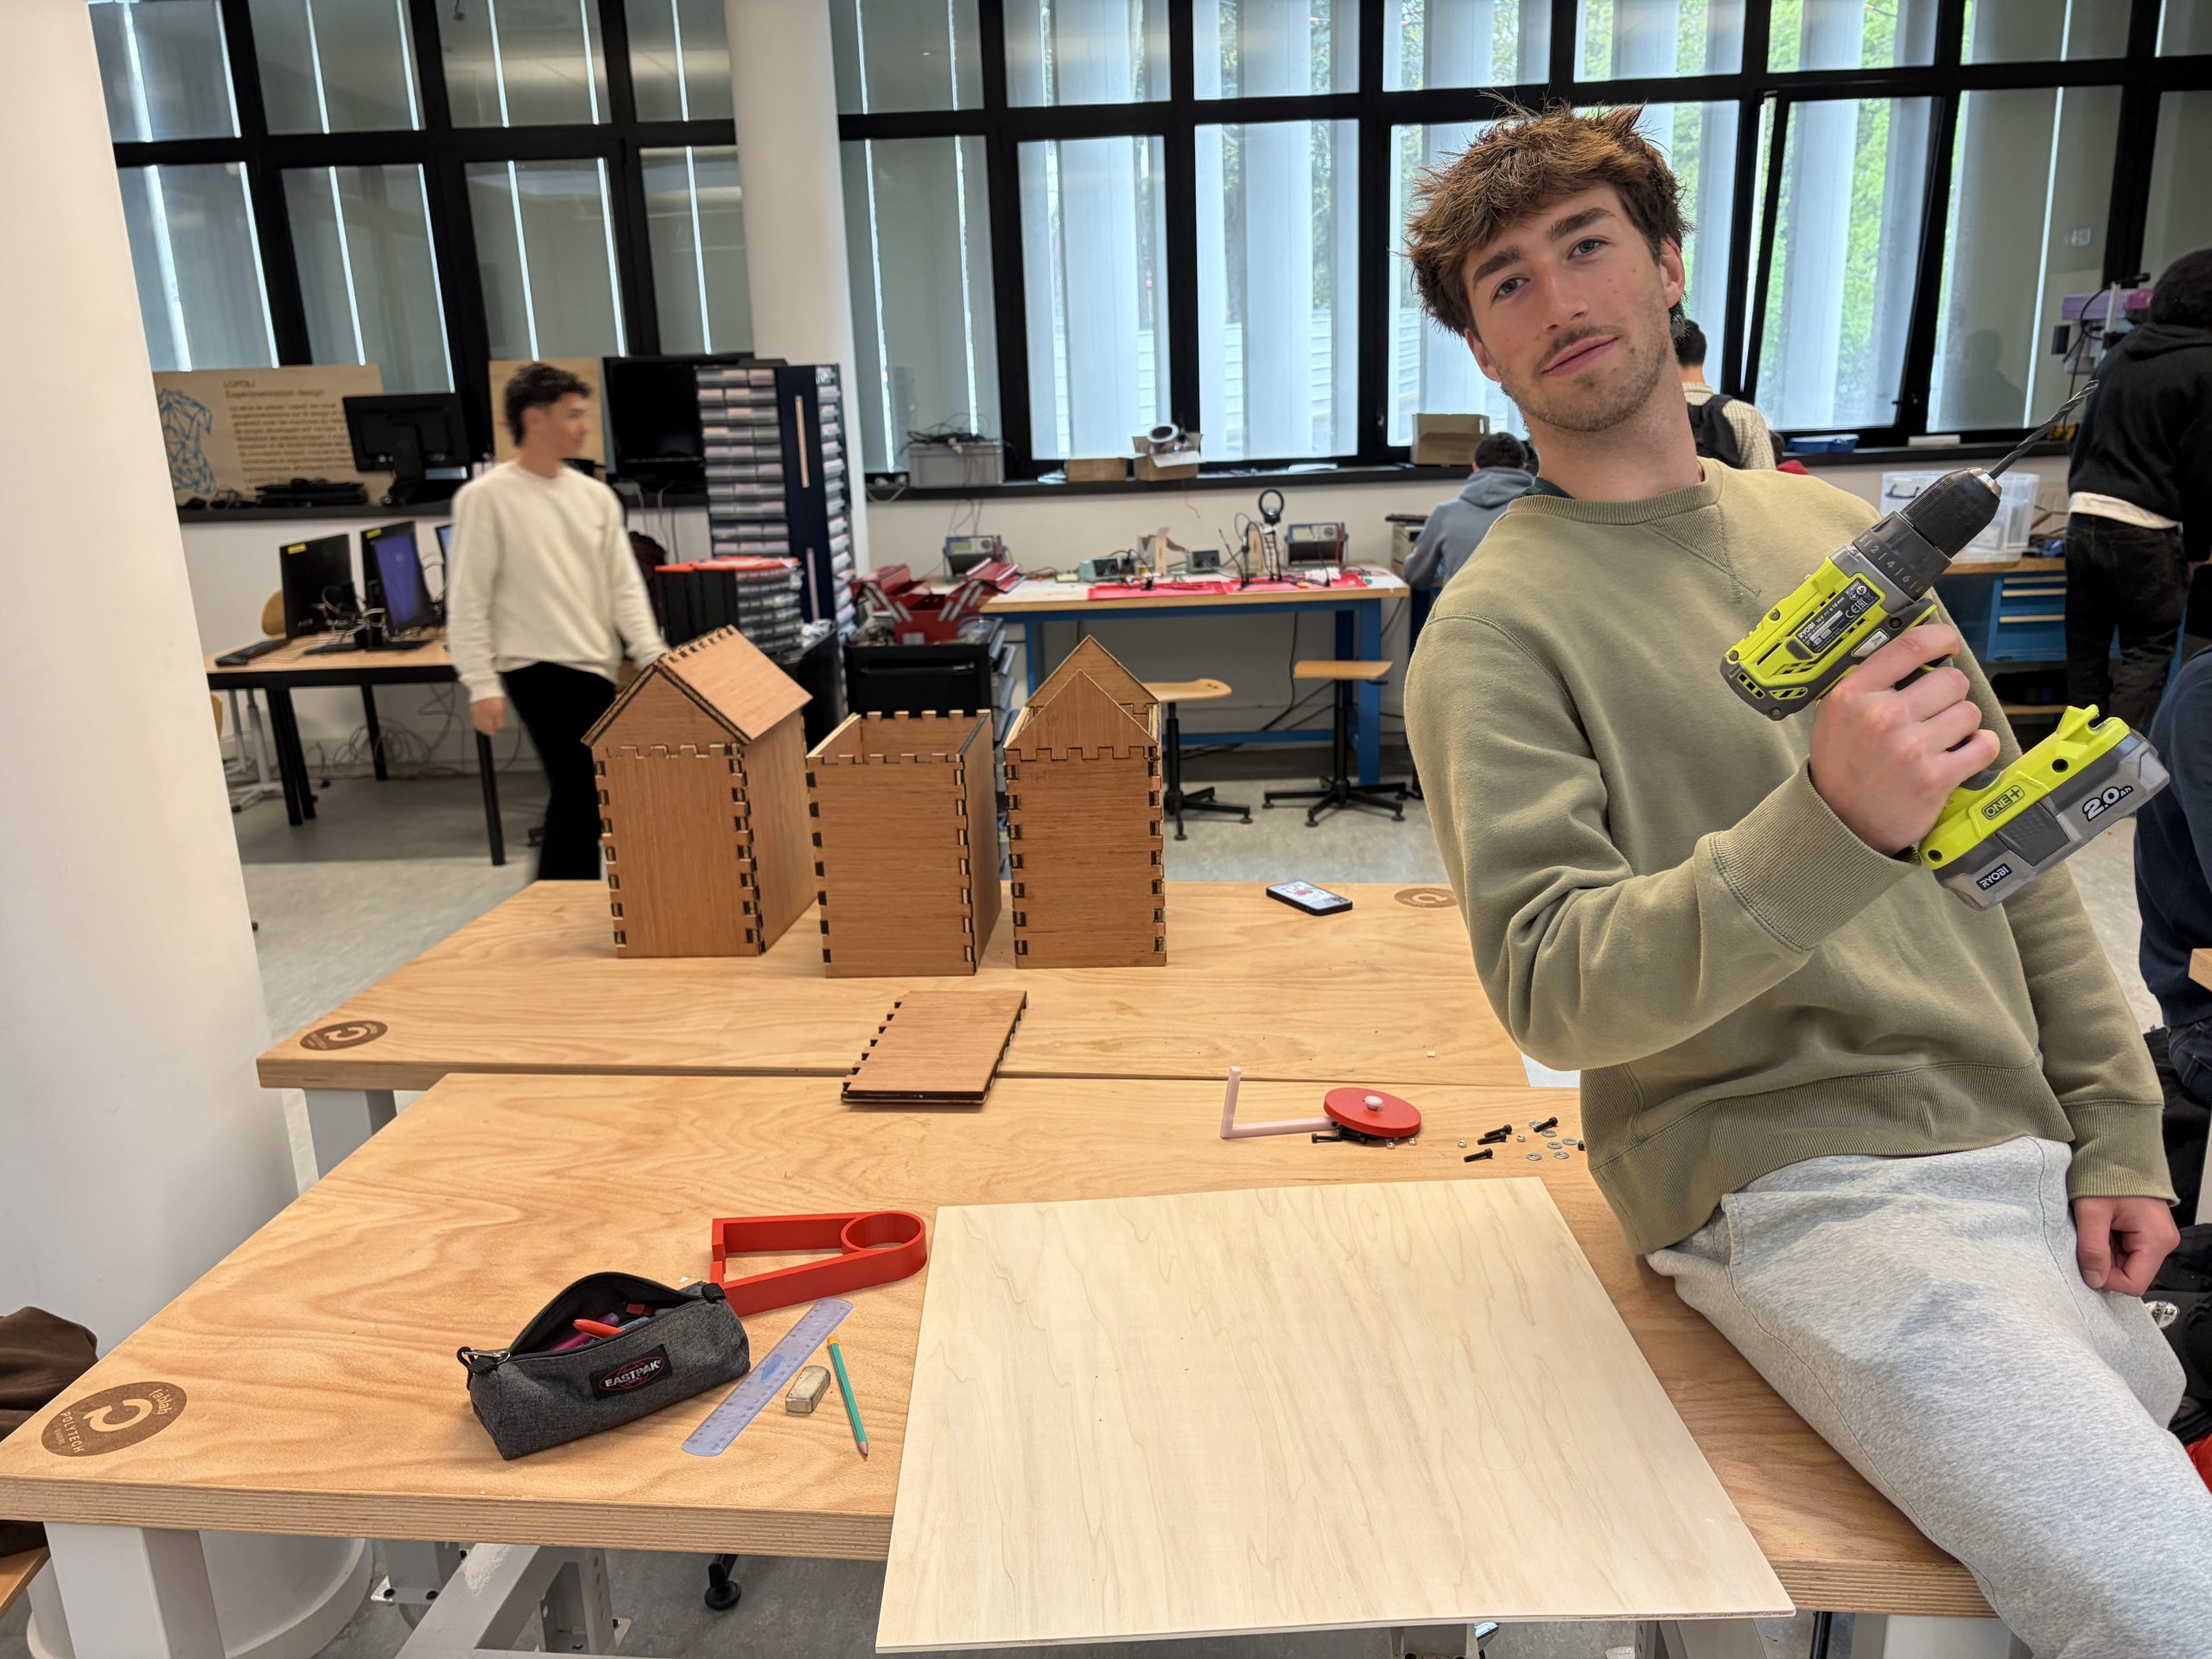
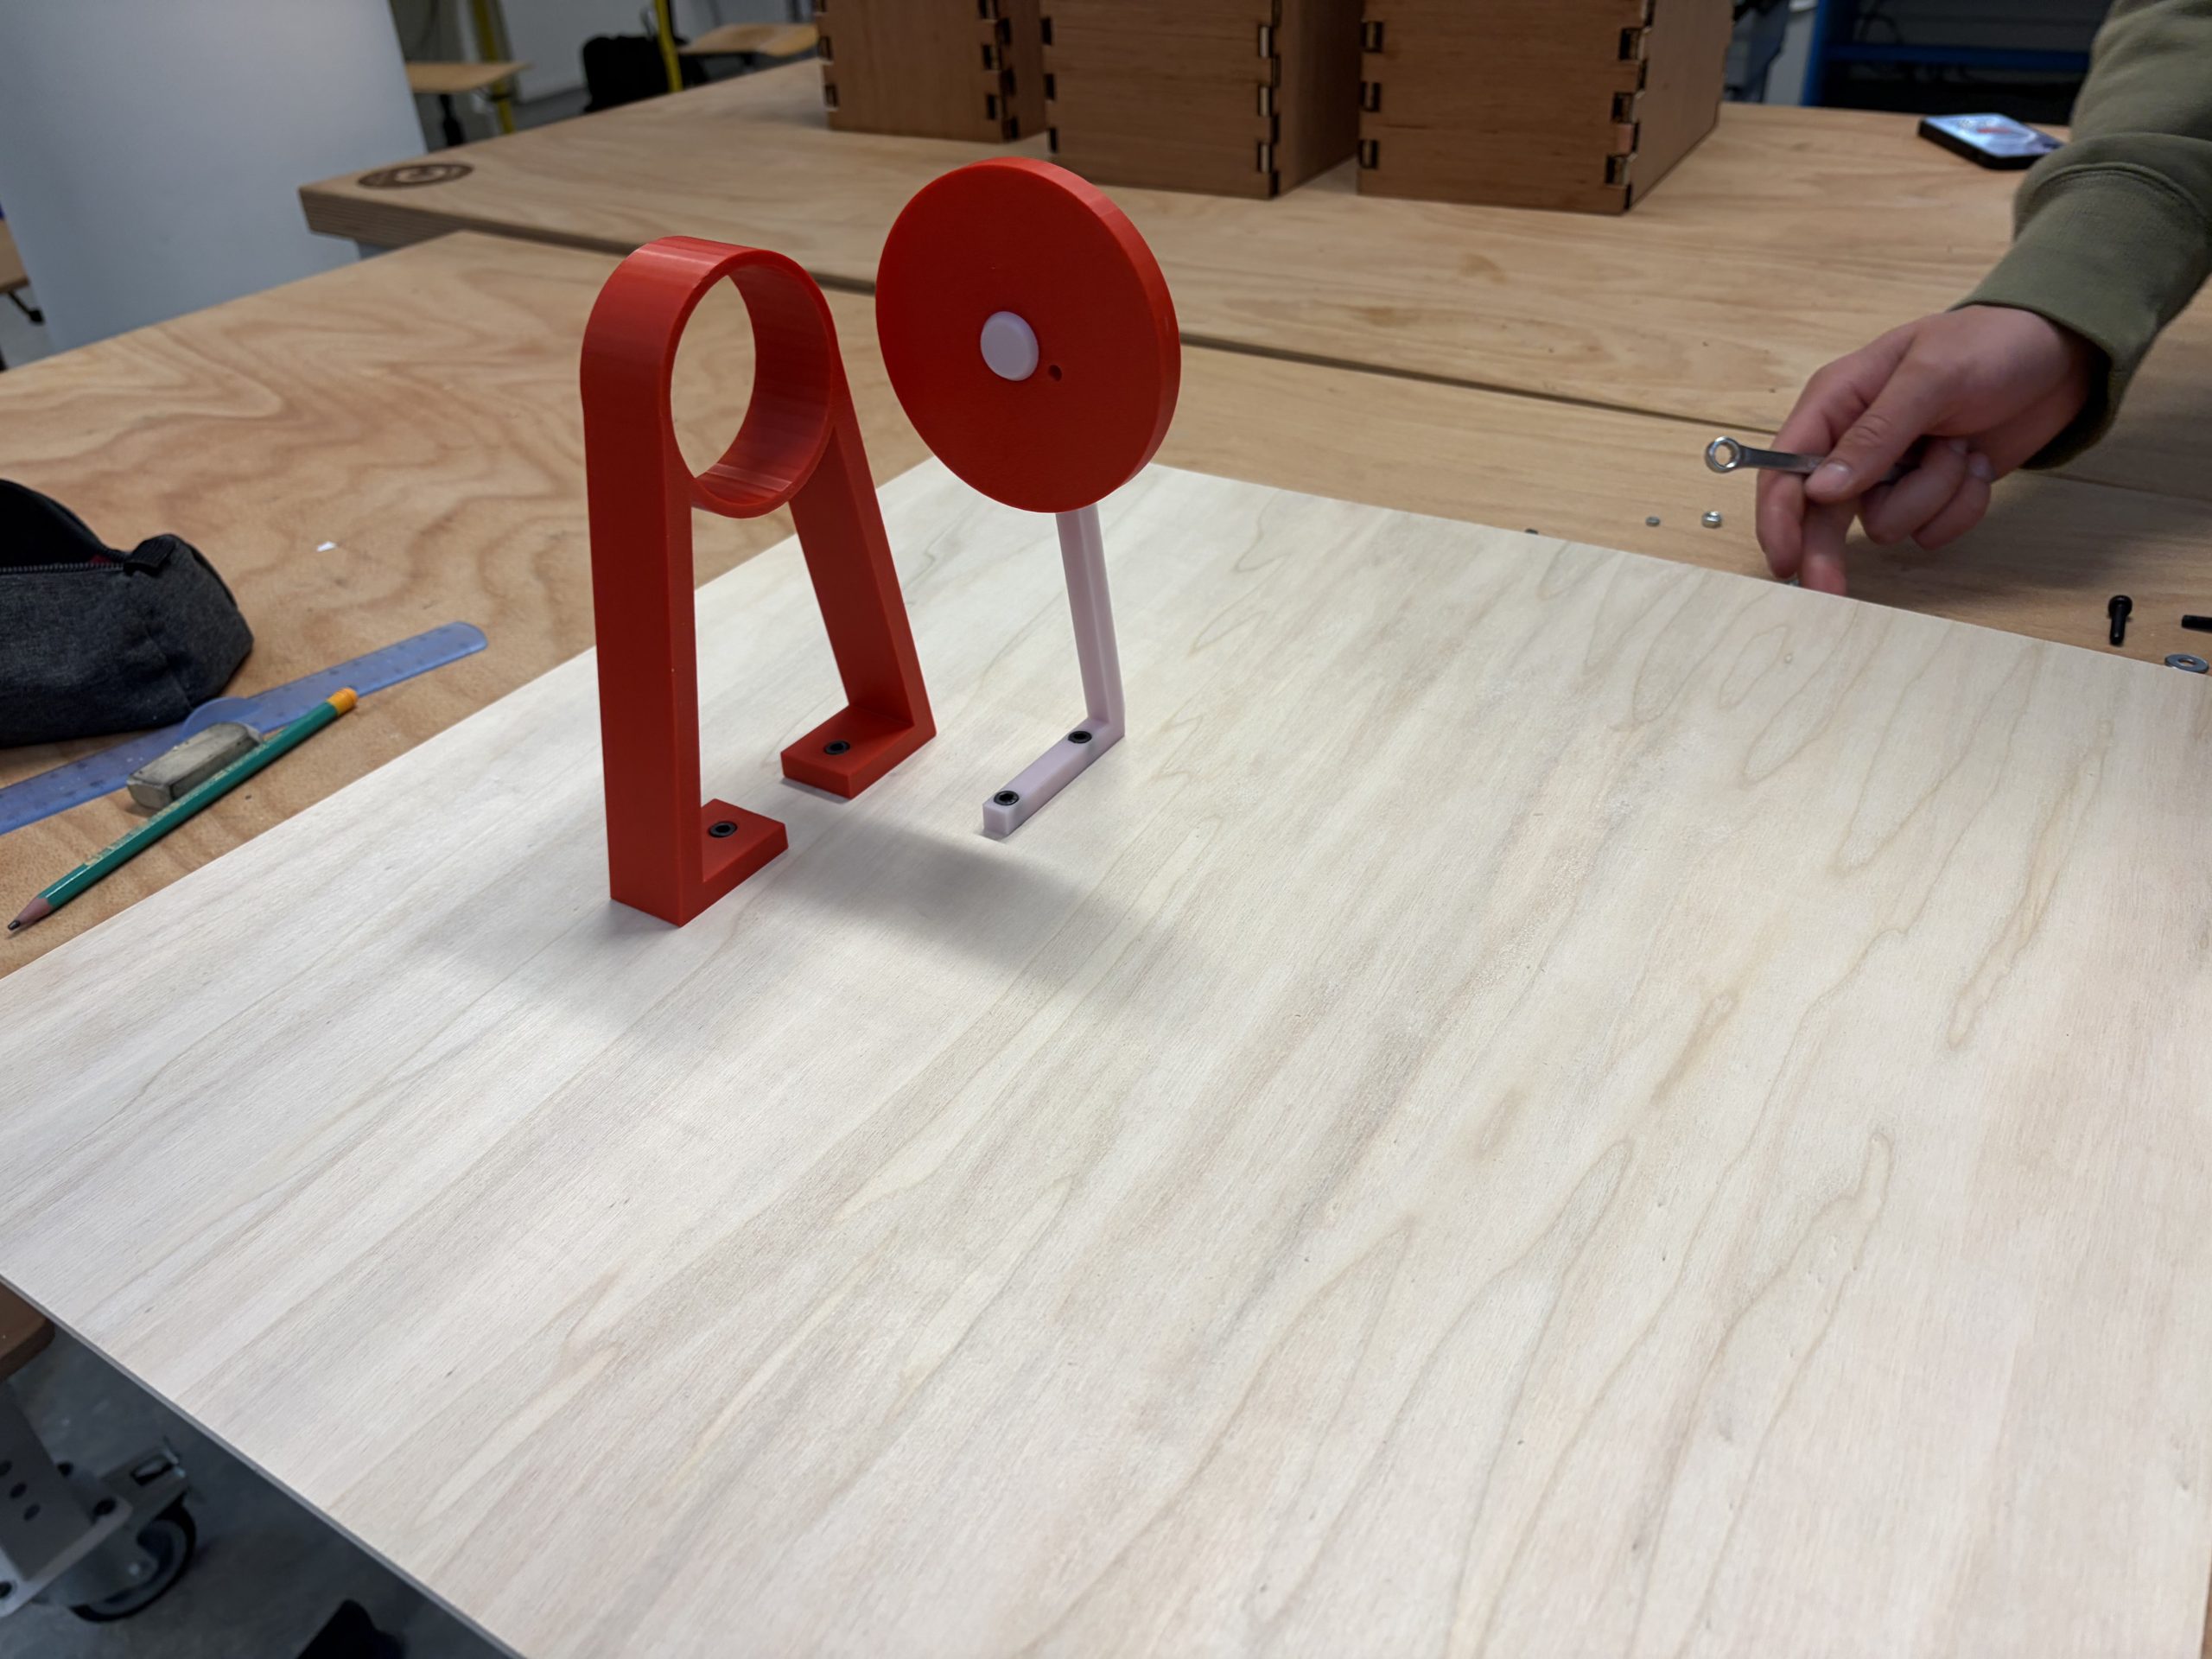
- L’impression 3D : Elle nous a permis de fabriquer sur mesure les supports des canettes, le support de la roue ainsi que la roue elle-même.
- Le matériel du FabLab : Pour l’assemblage final, nous avons puisé dans les stocks de visserie mis à notre disposition. Cela nous a permis de fixer solidement les éléments imprimés aux cylindres en aluminium, garantissant la rigidité nécessaire au mouvement.
Le défi majeur a été de transformer ces objets du quotidien en composants mécaniques de précision. Le passage d’une canette souple à un cylindre moteur rigide a demandé un ajustement minutieux de nos pièces imprimées en 3D pour assurer une étanchéité optimale au niveau des pistons. Mais cela valait la peine pour notre pensée écologique ! Le recyclage et la récupération c’est bien mieux que tout !
Étape 4 : Assemblage et verdict !
L’assemblage a été le moment de vérité pour notre binôme. C’est l’étape où toutes les pièces modélisées sur SolidWorks et fabriquées au FabLab doivent enfin s’emboîter parfaitement. Nous avons commencé par fixer les supports de canettes sur notre base, avant d’y insérer délicatement nos cylindres en aluminium. Le plus délicat a été de relier les pistons à la roue centrale via l’axe de liaison. Nous avons dû utiliser de la colle résistante à la chaleur et au vibrations extrêmes pour fixer comme il faut les canettes. Je m’en suis même mis sur le pantalon, Les risques du métier comme on dit… (Armand)
Après un certain moment passé sur ce moteur, nous avons enfin pu le mettre a l’épreuve de la flamme. Malheureusement, peut importe l’intensité du feu, le moteur n’était pas fonctionnel… Quel déception… Tant d’efforts pour ça…
Même si le mécanisme est fluide manuellement, l’apport de chaleur ne suffit pas pour créer un mouvement autonome.
Mais alors pourquoi ça ne fonctionne pas ?
Après réflexion, nous avons identifié plusieurs facteurs qui pourraient expliquer ce résultat, typiques des moteurs Stirling faits maison :
- Les pertes thermiques : Nos canettes en aluminium, bien que d’excellents conducteurs, dissipent peut-être la chaleur trop rapidement vers les supports en PLA, empêchant d’atteindre le gradient de température nécessaire.
- L’étanchéité des pistons : Dans un moteur Alpha, la moindre fuite d’air comprimé est fatale. Le jeu entre nos pistons et les parois des canettes, bien que réduit, laisse probablement échapper la pression avant qu’elle ne puisse pousser la roue.
- Le volume mort : L’air contenu dans les tubulures de liaison entre les deux canettes est peut-être trop important par rapport à la course de nos pistons, diluant ainsi l’effet de la compression.
Conclusion et remerciements !
Bien que notre roue ne tourne pas encore de manière autonome, ce projet reste une réussite pédagogique immense. Nous avons traversé toutes les étapes du métier d’ingénieur : de la conception théorique sur SolidWorks à la fabrication concrète au FabLab, en passant par la gestion des imprévus techniques.
Apprendre que la mécanique de précision ne tolère aucune approximation a été notre plus grande leçon. Ce prototype constitue une base solide que nous pourrions améliorer en travaillant sur des pistons rodés ou une meilleure isolation thermique.
Nous adressons un grand merci à Monsieur Haddad pour son accompagnement et ses conseils techniques tout au long de cette aventure. Ce projet de Peip 2 à Polytech Angers restera pour nous une expérience marquante de travail d’équipe et de persévérance.